Bir bakışta:
Genel
Vinç ile, vinç üzerinde veya vincin yakınında çalışan herkesi ilgilendirir
İlk olarak
Bu el kitabının kullanılması
Bu el kitabında, aşağıdaki simgeler kullanılmaktadır:
- Bu, bir işlem talimatıdır ve bir işlem adımı uygulamanızı ister.
- Bu, bir işlemin sonucudur ve cihazda neler olacağını anlatır.
- Bu, bir sıralamadır.
Sadece…
Çizgili çerçeveye alınmış bir bölüm yalnızca belirli ürün modelleri, varyantlar veya opsiyonlar için geçerlidir. Bölümün hangi koşul için geçerli olduğu en başta başlık kısmında "Sadece…" altında belirtilmiştir.
El kitabı ile ilgili bilgiler
Çalışmaya başlamadan önce, el kitabını dikkatlice okuyun. Aksesuar ve bileşenler için öngörülmüş olan el kitaplarını da dikkate alın.
Daha sonra el kitabını vincin yakınında bir yerde saklayın. Bu el kitabı, vinç ile veya vinçte çalışan her kişinin erişebileceği bir yerde olmalıdır.
Satış, kiralama vs. durumlarda, el kitabı, daima vinç ile birlikte teslim edilmelidir.
Amacına uygun kullanım
ABUControl, merkezi PLC ve bir CAN veri yolu ağı üzerinden birbirleriyle iletişim kuran çeşitli CAN veri yolu cihazları bazında çalışan modüler bir vinç kontrol düzenidir. Bir veya birkaç kedi arabalı bir ABUS gezer köprü vincini, ABURemote telsiz kumanda veya asılı butonlu kumanda ABUCommander ile kontrol etmek içindir.
- ABUControl, modüler ve birbiriyle bağlantılı bir vinç kontrol düzenidir. Tüm ABUControl parçaları birbirine uygundur ve birbirlerine göre ayarlanmıştır. Münferit CAN veri yolu cihazları veya diğer bileşenler sadece aynı yapıya sahip orijinal yedek parçalar ile değiştirilmelidir.
- ABUControl'u sadece fabrikada ayarlanmış ABUS'a özgü ayar değerleri ile kullanın.
- ABUControl'u sadece ABUS gezer köprü vinçler için kullanınız. Yabancı ürünlere bağlamayınız.
- KranOS'taki ayarlar sadece kalifiye personel tarafından gerçekleştirilmelidir.
Yönetmelikler
Tertibat, imal edildiği sırada, Avrupa'da geçerli olan standartlara, kurallara ve yönetmeliklere uyularak üretilmiş ve kontrol edilmiştir. Konstrüksiyon ve imalat sırasında hangi temel prensiplerin temel alındığı, uygunluk beyanında ve montaj beyanında bildirilmiştir. Bu temel prensiplere, montaj, işletim, kontrol ve koruyucu bakım işlemleri sırasında da uyulmalıdır; aynı şekilde çalışma emniyetine yönelik geçerli belirlemeler de dikkate alınmalıdır.
Hangi yönetmeliğin hangi kullanım durumunda geçerli olduğu, vincin kullanılış şekline ve ülkeye has yönetmeliklere bağlıdır. Geçerli ve güncel yönetmelikleri ve çalışma emniyetine yönelik belirlemeleri kontrol edin ve bunlara uyun! Uygunluk beyanına ve montaj beyanına da bakın.
Garanti
- ABUS firması, amacına uygun olmayan kullanım, konu hakkında yeterince eğitimden geçmemiş personel, maksadına uygun olmayan şekilde yapılmış işlemler sonucu ve ABUS firmasından müsaade alınmaksızın yapılmış olan değişiklikler, tertibat yapısında rekonstrüksiyonlar veya vinçte veya vincin komponentlerinde yapılan her türlü değişiklikler sonucu oluşan hasarlar için sorumluluk üstlenmez.
- Parçalarda, tertibatı kullananların kendi sorumluluğu altında değişiklikler yapılırsa, vinç veya vincin komponentleri, bu el kitabında tarif edildiğinden farklı şekilde monte edilirse, kullanılırsa veya bakımı yapılırsa veya orijinal ABUS yedek parçaları kullanılmazsa, garanti hakkı geçersiz olur.
- Sadece orijinal ABUS yedek parçaları kullanıldığında, vincin veya vincin komponentlerinin güvenli şekilde çalışması garanti edilir.
Güvenliğe ilişkin uyarı bilgileri
Vinçte güvenli bir şekilde çalışmak için aşağıdaki uyarıları dikkate alın. Özel tehlike uyarıları, tehlikenin söz konusu olduğu kısımlarda bulunurlar.
- Acil durdurma düğmesine basıldıktan sonra da vinç kontrol düzeninde ve kedi arabası kontrol düzeninde ölümlere yol açabilecek yüksek gerilimler mevcuttur.
- Vinçte çalışmaya başlamadan önce, şebeke besleme hattı bağlantısını kesin ve en azından 15 dakika elektrik gerilimlerinin deşarj olmasını bekleyin.
ABUControl
Cihazın tarifi
ABUControl aşağıdakilerden oluşmaktadır:
- Vinç kontrol düzeni
- Kedi arabası kontrol düzeni
- Halat tamburunda mutlak değer vericisi
- Kaldırma tertibatında yük ölçme sistemi
- Kaldırma motorunda mutlak değer vericisi (opsiyonel)
- Kedi arabasında veya kedi arabalarında mesafe sensörü (opsiyonel)
- Vinçte mesafe sensörü (opsiyonel)
- Diğer hareket sınırlayıcıları (çapraz kol anahtarları ve/veya yansıtmalı ışık bariyerleri) (opsiyonel)
- Nokta matris LED göstergesi
- Atölye profili kontrol düzeni için diğer çapraz kol anahtarları (opsiyonel)
- Kedi arabasındaki açı ölçer (opsiyonel)
Vinç kontrol düzeninin genel görünümü:
Vinç kontrol düzeni, vince göre farklılık göstermektedir. İlk etapta alışma için, aşağıdaki resim kullanılabilir.
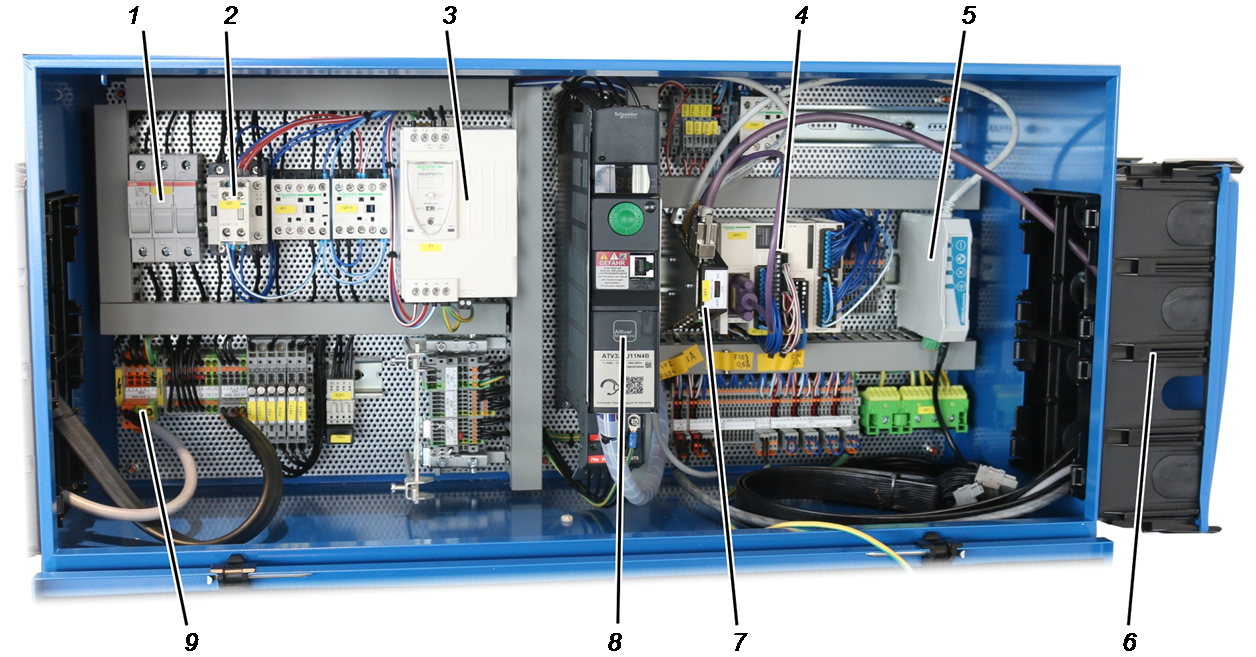
- 1: Sigortalı devre kesici
- 2: Ana kontaktör
- 3: Şebeke adaptörü
- 4: Giriş ve çıkış sinyalleri için endüstriyel ağ birleştiricisi
- 5: ABURemote alıcısı
- 6: Flanş gövdesi
- 7: CAN dağıtım birimi
- 8: Frekans invertörü
- 9: Besleme bağlantısı
Vinç kontrol düzeni genel görünümü:
Kedi arabası kontrol düzeni, vince göre farklılık göstermektedir. İlk etapta alışma için, aşağıdaki resim kullanılabilir.
1 2 3 4 5
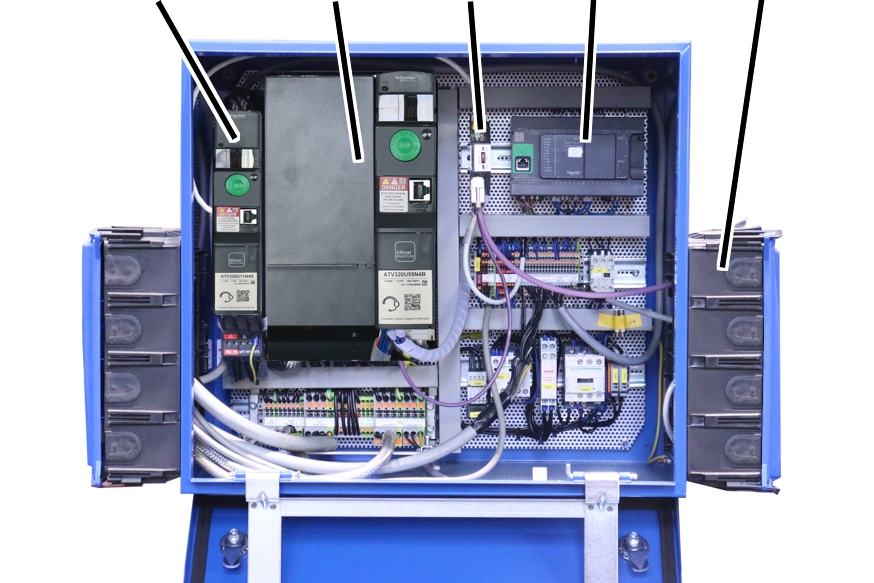
- 1: Kedi arabası tahrik düzeni frekans invertörü
- 2: Kaldırma tertibatı frekans invertörü
- 3: CAN dağıtım birimi
- 4: PLC
- 5: Flanş gövdesi
Sadece mutlak değer vericisi 'AWG' olduğunda
Mutlak değer vericisi 'AWG' ('GGS' şanzıman sınır anahtarında):
- 1: Ek anahtarlama işleri için röle ve soket çıtası (opsiyon)
- 2: Cihaz adresi için döner anahtar (opsiyon)
- 3: Cihaz adresini sıfırlama butonu
- 4: Devre kartı
- 5: Uç direncinin anahtarı
- 6: CAN veri yolu ağı ve Modbus ağı için bağlantı yeri
Sadece mutlak değer vericisi 'Kübler' olduğunda
Mutlak değer vericisi 'Kübler' ('GPK' şanzıman sınır anahtarında):
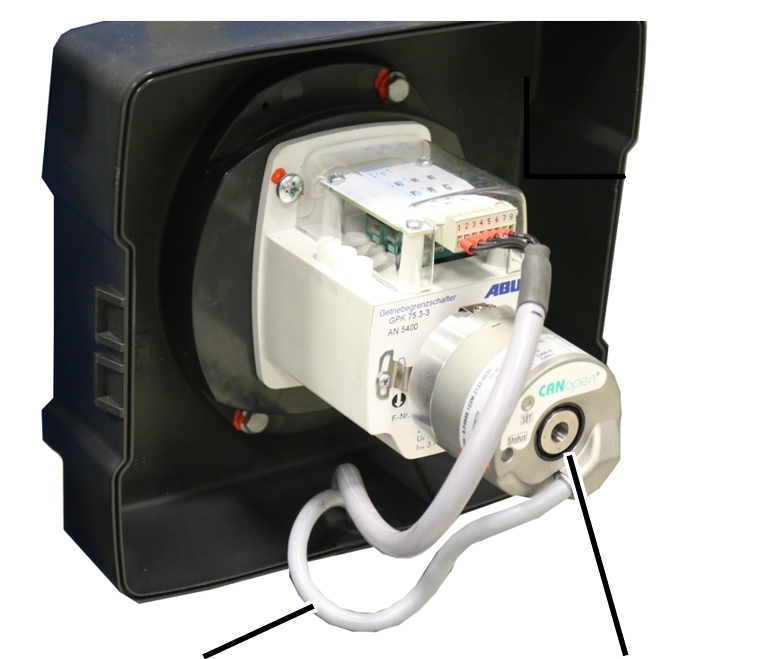
- 1: CAN veri yolu hattı
- 2: Mutlak değer vericisi 'Kübler'
Performans özellikleri
ABUControl:
- ABUControl, otomasyon teknolojisinden gelen kanıtlanmış elektronik bileşenlere dayanan modüler bir vinç kontrol düzenidir. Vinçte bulunan çeşitli modüller birbirleriyle bağlantılıdır ve böyleve vinç işlevi için akıllı bir kontrol düzeni ortaya çıkmaktadır.
- ABUControl, merkezi hesaplama birimi görevi gören bir PLC ile çalışmaktadır. Telsiz kumandanın veya asılı butonlu kumandanın komutlarını ve mutlak değer vericilerinin, hareket sınırlayıcılarının (çapraz kol anahtarları, ısışk bariyerleri,...) ve diğer modüllerin tüm geri bildirimlerini değerlendirir. ABUControl bunlara dayanarak vincin hareket tahrik düzenlerini ve kaldırma tertibatı tahrik düzenlerini kontrol eder.
- Hareket eksenleri (vinci hareket ettirme ve kedi arabasını hareket ettirme) frekans invertörleriyle donatılmıştır. Bu sayede ABUControl, hareket profillerinin konforlu bir şekilde ayarlanabilmesine olanak sağlar. Kaldırma tertibatında da strok profilleri seçebilmek ve ayarlayabilmek için kaldırma tertibatı da frekans invertörleriyle donatılabilir.
- Kaldırma tertibatının kanca pozisyonu ve kaldırma hızı, bir mutlak değer vericisi ile tespit edilir. Bu sayede ABUControl, kaldırma tertibatının hangi hızla döndüğünü bilir. Bu sayede bazı konforlu ek işlevler olanaklı hale gelmektedir (örn. kaldırma tertibatı senkronizasyon ayarı). En yüksek ve en düşük kanca konumu ayrıca elektromekanik bir şanzıman sınır anahtarı ile tespit edilir.
- ABUControl'lü bir vinç, ABURemote telsiz kumanda ile kontrol edilir. Bu sayede bazı ek işlevler (örn. sallanmayı sönümleme tertibatı) konforlu bir şekilde verici üzerinden kontrol edilebilir. Vinç başka bir telsiz kumanda ile kontrol edildiğinde bazı işlevler (örn. sallanmayı sönümleme tertibatı) çalışmaz veya kısıtlı bir şekilde çalışır.
- Sadece asılı butonlu kumanda olduğunda (seçenek): Vinç, asılı butonlu bir kumanda ile de kontrol edilebilir. Asılı butonlu kumanda ile ABUControl'un bazı işlevleri (örn. sallanmayı sönümleme tertibatı) kullanılamaz veya sadece kısıtlı bir şekilde kullanılabilir.
- Nokta matris LED göstergede ABUControl ile ilgili çeşitli çalışma bilgileri görüntülenir. Ayrıca çeşitli vinç bileşenlerinin durum mesajları ve iletileri görüntülenir, bu da arızaların hızlı ve kolay bir şekilde giderilebilmesine olanak sağlar.
- Sadece çift strok hızı olduğunda (seçenek): Bu seçenek olduğunda kaldırma hızı %200'e kadar (= iki katına) arttırılabilir. Böylece vinçle daha hızlı çalışılabilir. Mümkün olan azami ilave kaldırma hızı (%100 üstü) asılan yüke bağlıdır.
- Sadece süper hassas kaldırma düzeni olduğunda (opsiyon): Bu fonksiyon kullanılarak kaldırma tertibatı ile oldukça yavaş şekilde kaldırma ve indirme işlemi gerçekleştirilebilir. Bu sayede yük oldukça hassas bir şekilde konumlandırılabilir. Süper hassas kaldırma düzeni, verici veya asılı butonlu kumanda ile açılabilir ve kapatılabilir.
Kutupları değiştirilebilir kaldırma tertibatı tahrik düzenlerinde frekans invertörü aktif süper hassas kaldırma düzeninde yüksek kaldırma hızı için sargıdan düşük kaldırma hızı için sargıya alınır.
Tek sargılı kutupları değiştirilemeyen kaldırma tertibatı tahrik düzenlerinde (örn. GM7000.2) kaldırma motorunun devir sayısı ayrı bir mutlak değer vericisinin frekans invertörü tarafından denetlenir ve bu sayede çok düşük kaldırma hızlarında bile tam tork sağlanır ve böylece yük, fren kullanılmadan da durdurulabilir.
KranOS:
- KranOS, ABUControl'u ayarlamaya yarayan grafiksel bir kullanıcı arayüzüdür.
- Vinç operatörleri ve (eğitimli) onarım görevlileri bir bilgisayar (örn. dizüstü bilgisayar, tablet) yardımıyla KranOS'a erişebilir, burada ayarları değiştirebilir ve işletim verilerini görüntüleyebilir.
- KranOS erişimi özel bir yazılım veya uygulama gerekli değildir. Erişim, normal bir internet tarayıcısı üzerinden gerçekleşir.
- KranOS'a erişim (işletim verilerinin görüntülenmesi hariç) parolalı kullanıcı adları ile korunmaktadır. Farklı farklı kullanıcıların çeşitli kullanıcı düzeyleri vardır. Kullanıcı düzeyi arttıkça, sorgulanabilecek ve değiştirilebilecek ayarlar artmaktadır.
ABUControl'un bağlantı düzeni ve programlaması:
- ABUControl, merkezi bir programlanabilir akıllı kontrol cihazından (PLC) ve bir CAN veri yolu ağı üzerinden birbirleriyle iletişim kuran çok sayıda CAN veri yolu cihazından (örn. mutlak değer vericisi, frekans invertörü,…) oluşmaktadır.
- ABUControl, gerektiğinde kolayca ve tek tek değiştirilebilecek modüler standart endüstri bileşenlerinden bir araya gelmektedir. Bu sayede arıza olduğunda tüm kontrol düzeninin değiştirilmesine gerek yoktur. Münferit bileşenler isabetli bir şekilde değiştirilebilir.
- ABUControl'un tüm modülleri geçmeli elektrik bağlantıları sayesinde birbirine bağlıdır. Bu sayede modüller hızlı bir şekilde birbirlerinden ayrılabilir.
- ABUControl'lü her vinç müşteriye özel olarak parametrelenir. Bu sayede kontrol düzeni, ilgili vincin tam düzenini ve opsiyonel donanım komponentlerini bilir.
- CAN veri yolu cihazları değiştirildikten sonra merkezi PLC tarafından programlanır. Bu işlem, cihaza göre ya otomatik olarak ya da KranOS'deki ilgili bir işlev ile gerçekleşir.
- Merkezi PLC'ye, değişimden sonra bir SD kart üzerinden müşteriye özel programlama yüklenmelidir. Bu sayede vincin müşteriye özel verileri korunmuş olur.
- ABUControl, EMV'ye uygun olarak tasarlanmıştır. Bu sayede başka cihazlardaki ve endüstriyel tesislerdeki elektromanyetik dalgalar nedeniyle ortaya çıkabilecek arızalar etkili bir şekilde engellenmektedir.
- Merkezi PLC'nin, frekans invertörlerinin ve endüstriyel ağ birleştiricilerinin giriş ve çıkışlarındaki kontrol sinyalleri sıradan ölçüm cihazlarıyla ölçülebilmektedir.
- CAN veri yolu ağına ek olarak bazı komponentler birbirine bir Ethernet ağı üzerinden bağlıdır. Bunlardan biri, PLC ile dizüstü bilgisayar veya tablet bilgisayar arasında bağlantı kurulabilmesi için bir WLAN ağı oluşturan WLAN modülüdür. Başka Ethernet ağ cihazlarının kullanılması halinde (örn. veri telsizi modülü), tüm Ethernet ağ cihazları, dağıtıcı işlevi gören bir Ethernet anahtarına bağlanır.
- CAN veri yolu ağına ek olarak muhtemelen bazı komponentler birbirine bir Modbus ağı üzerinden bağlıdır.
Kedi arabası hareket ettirme senkronizasyon ayarı:
- Vinçte birden fazla kedi arabası olduğunda ABUControl, birlikte işletilen tüm kedi arabalarının senkron hareket etmesini düzenler. Bu sayede kedi arabaları sıkı toleranslarla birlikte işletilirken aynı hareket hızına, hızlanma süresine ve frenleme süresine sahip olur.
- Kedi arabasını hareket ettirme senkronizasyon ayarı sayesinde ortak yükler daha güvenli bir şekilde taşınabilmektedir.
- Kedi arabasını hareket ettirme senkronizasyon ayarı, kedi arabaları farklı büyüklüklere sahip olduğunda ve (ayrı ayrı değerlendirildiğinde) maksimum hareket hızları farklı olduğunda da çalışır.
- Kedi arabası hareket ettirme senkronizasyon ayarı, vinç başına maksimum üç kedi arabası için mümkündür.
Tandem işletimde: Kedi arabasını hareket ettirme senkronizasyon ayarı tandem işletimindeki her iki vinçte vinç başına maksimum iki kedi arabası için mümkündür.
Kaldırma tertibatı senkronizasyon ayarı:
- Vinçte birden fazla kaldırma tertibatı ve frekans invertörü olduğunda ABUControl, birlikte işletimde senkron kaldırma ve indirme işlemini düzenler. Bu sayede kaldırma tertibatları sıkı toleranslarla birlikte işletilirken aynı kaldırma hızına, hızlanma süresine ve frenleme süresine sahip olur.
- Kaldırma tertibatı senkronizasyon ayarı sayesinde ortak yükler daha güvenli bir şekilde taşınabilmektedir.
- Kaldırma tertibatı senkronizasyon ayarı, kaldırma tertibatları farklı büyüklüklere sahip olduğunda ve (ayrı ayrı değerlendirildiğinde) maksimum strok hızları farklı olduğunda da çalışır.
- Senkronizasyon ayarı ayrıca dengeli olmayan yük dağılımı ile kaldırma tertibatlarının farklı yüklerini dengeler. Bu sayede eşit olarak dağıtılmayan bir yük bile tüm kaldırma tertibatları tarafından senkron bir şekilde kaldırılır ve indirilir.
- Kaldırma tertibatı senkronizasyon ayarı, vinç başına maksimum üç kaldırma tertibatı için mümkündür.
Tandem işletimde: Kaldırma tertibatı senkronizasyon ayarı tandem işletimindeki her iki vinçte vinç başına maksimum iki kaldırma tertibatı için mümkündür.
- İkiz kaldırma tertibatlarında: En yüksek kanca konumundan önceki fren evresi aralığında senkronizasyon ayarı devre dışıdır. Bu sayede halatın her iki halat tamburuna eşit şekilde dağıtılarak sarılması sağlanmış olur.
Hareket profilleri:
- Frekans invertörlü tahrik düzenleri olduğunda: ABUControl, tahrik kontrol düzenlerinin uyarlanmasına olanak sağlar. Bu sayede kaldırma tertibatı tahrik düzenlerinin ve hareket tahrik düzenlerinin hızlanma ve frenleme tutumlarını ve maksimum ve minimum hızlarını kendi alışkanlıklarınıza göre ayarlayabilirsiniz.
- Ayar parametreleri bu bağlamda öyle sınırlandırılmıştır ki vinç sadece güvenli sınırlar dahilinde ayarlanabilir. Aksi takdirde çok aşırı bir hızlanma nedeniyle örn. taşıyıcı yapıya (binaya) çok fazla yük binebilir.
- KranOS'taki hareket profili kontrol düzeninde kademesiz ve iki kademeli hareket profili arasında geçiş yapılabilir.
- Bu sayede benzer bir tutum elde etmek üzere farklı vinçlerin hareket profilleri birbirlerine göre dengelenebilir.
Aşırı yüke karşı emniyet tertibatı:
- ABUControl, asılan yükü tüm kaldırma tertibatları üzerinden tespit eder ve vinç toplam yükünün ve tüm kaldırma tertibatlarının münferit olarak aşırı yüke karşı emniyetini sağlar. Ayrıca tüm kaldırma tertibatlarının dönüş yönünü ve devir sayısını denetler ve aşırı devir sayısı olması durumunda güvenli bir şekilde kapatır.
- ABUControl, asılan yükü doğrudan ölçer.
- Yükü tespit etmek için bir yük ölçme sistemi kullanılmaktadır. Bir yük sensöründen veya bir ölçüm piminden oluşmaktadır.
- Yük ölçme sistemi öncelikli olarak vinçteki bir aşırı yükü tespit etmek içindir, asılı bir yükü tam olarak tartmak için değildir. Vericide ağırlık göstergesi veya nokta matris LED göstergesi olduğunda da ağırlık göstergesi sadece yükü kabaca tahmin etmek içindir. Yük ölçme sistemi ayarlanıp damgalanamaz. Yük ölçme sistemi, vincin maksimum yük taşıma kapasitesinin ±%2 ile %5 arasında hassasiyet oranına sahiptir.
Çapraz kol anahtarı aracılığıyla atölye profili kontrol düzeni (varyant):
- Atölye profili, vinç hareketini, kedi arabası hareketini ve vincin kaldırılmasını/indirilmesini etkileyebilecek tüm atölye özelliklerini kapsamaktadır. Bunlardan bazıları vinç yürüme yolunun başı ve sonu, engeller, blokeli alanlar, vinç geçiş klapeleri ve benzerleridir.
- ABUControl'un atölye profili kontrol düzeni, tüm vinç hareket eksenlerinin atölye profiline bağlı olarak ayarlanmasına ve sınırlandırılmasına olanak sağlar. Bu sayede örn. engellere ulaşmadan önce hız düşürülebilir veya belirli noktalarda durulabilir. Ayrıca belirli bölgeler geçişe komple kapatılabilir veya bir atölyede kısmi yük aralıkları düzenlenebilir.
- Vinç bir atölye profili kontrol düzeni ile donatılmışsa, vincin ve kedi arabasının önceden durdurma ve son konum durdurma tertibatlarının anahtarlama noktaları da atölye profiline entegre edilir.
- Vincin ve kedi arabasının pozisyonunu tespit etmek için çapraz kol anahtarları kullanılmaktadır.
- Kaldırma tertibatının pozisyonunu tespit etmek için bir mutlak değer vericisi kullanılmaktadır.
- Yükü tespit etmek için bir yük ölçme sistemi kullanılmaktadır. Bir yük sensöründen veya bir ölçüm piminden oluşmaktadır.
Vinç konumu üzerinden atölye profili kontrol düzeni (varyant):
- Atölye profili, vinç hareketini, kedi arabası hareketini ve vincin kaldırılmasını/indirilmesini etkileyebilecek tüm atölye özelliklerini kapsamaktadır. Bunlardan bazıları vinç yürüme yolunun başı ve sonu, engeller, blokeli alanlar, vinç geçiş klapeleri ve benzerleridir.
- ABUControl'un atölye profili kontrol düzeni, tüm vinç hareket eksenlerinin atölye profiline bağlı olarak ayarlanmasına ve sınırlandırılmasına olanak sağlar. Bu sayede örn. engellere ulaşmadan önce hız düşürülebilir veya belirli noktalarda durulabilir. Ayrıca belirli bölgeler geçişe komple kapatılabilir veya bir atölyede kısmi yük aralıkları düzenlenebilir.
- Vinç bir atölye profili kontrol düzeni ile donatılmışsa, vincin ve kedi arabasının önceden durdurma ve son konum durdurma tertibatlarının anahtarlama noktaları da atölye profiline entegre edilir.
- Vinç ve kedi arabası konumunun tespit edilebilmesi için bir mutlak değer ölçüm sistemi kullanılır. Bu örneğin bir lazerli mesafe sensörleri ya da toplayıcı iletken kontağındaki bir mıknatıslı bant aracılığıyla gerçekleştirilebilir.
- Kaldırma tertibatının pozisyonunu tespit etmek için bir mutlak değer vericisi kullanılmaktadır.
- Yükü tespit etmek için bir yük ölçme sistemi kullanılmaktadır. Bir yük sensöründen veya bir ölçüm piminden oluşmaktadır.
- Engeller KranOS'ta oluşturulabilir, buraya tanıtılabilir, düzenlenebilir veya silinebilir.
- Bir engel, dikdörtgen prizması olarak iki köşe noktası üzerinden tanımlanır ve oluşturulur.
Bir engel daha karmaşıksa, birden fazla dikdörtgenler prizmasından oluşturulabilir ve her biri iki köşe noktası üzerinden tanımlanabilir. Ölçüm sistemlerinin belirli bir toleransı olduğundan, dikdörtgen prizmalarının birbiriyle çakışmasına dikkat edilmelidir.
Sallanmayı sönümleme tertibatı:
- Sallanmayı sönümleme tertibatı, kedi arabası hareketi ve vinç hareketi sırasında yük kancasının oynama hareketini önemli ölçüde azaltır.
- Sallanmayı sönümleme tertibatı, matematiksel hesaplamaları baz alır. Vincin ve kedi arabasının hareket hızları, kanca pozisyonu ve yük kancası ile yükün ağırlık noktası arasındaki mesafe (dolayısıyla kaldırma takımının uzunluğu) dikkate alınır. Yürüyüş motorları buna göre ABUControl tarafından öyle hızlandırılır ve frenlenir ki yürüyüş hareketi, oynama hareketine ters etki yaratır ve böylece oynama hareketi sönümlenir.
- Sallanmayı önleme tertibatı, ABURemote üzerinden açılabilir ve kapatılabilir. Yük kancası ile yükün ağırlık noktası arasındaki mesafe için ayarlanan değer ABURemote üzerinden değiştirilebilir.
- Sallanmayı sönümleme tertibatı sadece matematiksel hesaplamalara dayanarak hızlanma ve frenleme yoluyla sallanmayı azaltabilir. Rüzgar, bir engele çarpma veya benzeri dış etkenler dengelenemez.
- Vincin ve kedi arabasının hızlanma ve fren mesafeleri sallanmayı sönümleme tertibatı nedeniyle çok da fazla değişmez.
- Sallanmayı sönümleme tertibatı şimdilik sadece tek bir kaldırma tertibatı olduğunda veya ayrı kumandaya sahip birden fazla kedi arabalı bir vinçte, o anda kullanılmayan kedi arabası park pozisyonunda olduğunda çalışır (kaldırma üst konum sınırlayıcısına yük kancası ile hareket edilmiştir).
Birden fazla kedi arabası birlikte işletilirken veya tandem işletiminde sallanmayı sönümleme tertibatı ayrıca serbest bırakılmalıdır.
Sallanmayı sönümleme tertibatı hesaplanması, birden fazla kedi arabası birlikte işletilirken veya tandem işletiminde sadece, yükün ağırlık merkezine mesafe her iki kaldırma tertibatında eşit olduğunda doğru çalışır. Eşit bir yükte kanca pozisyonu ve kaldırma takımının uzunluğu toplandığında aynı toplam uzunluğu vermelidir. Aksi takdirde sallanmayı sönümleme tertibatı, yükün sallanmasını daha da arttırabilir.
Kanca asistanı kanca kılavuzu ve kanca merkezlemesi:
- Kanca kılavuzu ile yük kancası elle yürütülebilir.
Yük kancasının saptırıldığı veya çekildiği yöne doğru hem vinç hem de kedi arabası hareket eder. - Kanca merkezlemesi işlevi ile yük bağlandığında "kaldırma" işlemi sırasında yük kancası otomatik olarak yükün üzerinde dikey olarak hizalanır. Bu sayede kedi arabasının dikey olarak konumlandırılması kolaylaşır ve hızlanır. Böylece duruma göre bir eğik çekiş azaltılabilir.
- Kanca kılavuzu/kanca merkezlemesi, ABURemote telsizle kumanda üzerinden hızlı erişim düğmesi aracılığıyla açılıp kapatılabilir.
- Kanca asistanları, halat sapmasının hassas bir şekilde ölçülmesi sayesinde çalışır. Sabit noktalı travere, tambur gövdesine veya kedi arabası çatkı çerçevesine, halatın sapmasını ölçen bir açı ölçer takılmıştır. Açı ölçerin hizalaması KranOS üzerinden ayarlanabilir.
- Bu işlevi kullanabilmek için işletime almadan önce alt kapatma noktasından üst kapatma noktasına kadar bir kalibrasyon sürüşü gerçekleştirilmelidir. Bu sayede açı ölçerin sıfır noktası belirlenir. Açı ölçerin kalibrasyonu KranOS üzerinden etkinleştirilir.
- Kanca asistanları, sadece tek bir kaldırma tertibatı veya ayrı kumandada birden fazla kedi arabasına sahip bir vinç olduğunda, kullanılmayan kedi arabası park pozisyonunda durduğunda (yük kancası, kaldırma üst konum sınırlayıcısına temas etmeli) çalışır.
- Kanca kılavuzu/kanca merkezlemesi aktif olduğunda, konumlandırma kumandası etkinleştirilemez, yani fonksiyonlar aynı anda kullanılamaz.
Konumlandırma kumandası:
- Konumlandırma kumandası ile, yük kancasıyla önceden belirlenmiş konumlara (manuel veya doğrusal olarak) gidilebilir veya maksimum 8 konum ile bir rota izlenebilir. Tek konumlar (manuel veya doğrusal olarak) KranOS üzerinden oluşturulabilir veya değiştirilebilir.
Bir rotanın konumları KranOS'ta oluşturulamaz ya da değiştirilemez.
- Konumlandırma kumandası ABURemote üzerinden açılıp kapatılır. Gidilecek konumlar ABURemote vericisinden seçilebilir ve kaydedilebilir. El kitabındaki "ABUS telsizle kumanda ABURemote" bölümüne bakınız.
- PTP ve Teach-in PTP konumlandırma kumandası aktif durumdayken sallanmayı sönümleme tertibatının durumu değiştirilemez. Sallanmayı sönümleme tertibatı fonksiyonuna erişim bu modlarda kilitlidir (hızlı erişim düğmeleri ve menü).
- PTP ve Teach-In PTP'de tek/birlikte geçişi yapılması bir hataya yol açar ve işlem doğru şekilde tamamlanamaz.
- Süper ince strok etkinliği, PTP konumlandırma modu ve Teach-in fonksiyonu PTP etkinleştirildiğinde değiştirilemez
Çarpmayı önleyici emniyet düzeni:
- Vinçteki ve kedi arabalarındaki çarpmayı önleyici emniyet düzeni, yüksek hareket hızındaki veya yavaş hareket hızındaki iki vincin (iki kedi arabasının) birbirine çarpmasını önler.
- Çarpmayı önleyici emniyet düzeni uygulama durumuna göre ya yansıtmalı ışık bariyeri ile ya da lazer ışınlı bir mesafe sensörü ile çalışır.
- Yansıtmalı ışık bariyerleri ve mesafe sensörleri, toz, kar veya havadaki partiküllere hassas tepki verebilir. Işık huzmesinin veya lazer ışınının kesilmesi halinde vinç veya kedi arabası frenlenir ve durur.
Tandem ayarı:
- Tandem ayarı sayesinde ortak yük taşıyan iki gezer köprü vinci aynı anda tek bir verici ile kontrol edilebilir.
- Tandem ayarı, senkronizasyon ayarı ile birlikte çalışır. ABUControl, tandem işletiminde senkron kedi arabası hareketini ve vinç hareketini ve de senkron kaldırma işlemini (opsiyonel) ayarlar. Bu sayede vinçler, vinç hareket eksenlerinde az toleransla aynı hıza, hızlanma süresine ve frenleme süresine sahip olur.
- Tandem ayarı sayesinde ortak bir yükün taşınması daha da güvenli hale gelir.
- Tandem ayarı, vinçler farklı maksimum yük taşıma kapasitelerine ve (ayrı ayrı değerlendirildiğinde) farklı maksimum hızlara sahip olduklarında da çalışır.
- Tandem kontrol düzeni ile bir vinç tertibatına ait tek bir vincin maksimum yük taşıma kapasitesini aşan yükler kaldırılabilir. Yük her iki vince de bindiği için iki vincin maksimum yük taşıma kapasitesi toplanabilir, hem maksimum yük taşıma kapasitesi aynı olan vinçlerde hem de maksimum yük taşıma kapasitesi farklı olan vinçlerde. Yükün eşit olmayan şekilde dağılması halinde toplam maksimum yük taşıma kapasitesi buna göre daha azdır.
- Tandem işletiminde iki vincin ABUControl kontrol düzenleri kablosuz olarak veri telsizi modülü üzerinden birbirine bağlanır ve karşılıklı olarak işletme modlarını aktarırlar.
- Bu durumda ilgili parametreler (örn. "Acceleration time", "Braking time" ve "Speed Maximum") iki vinç arasında karşılaştırılır ve her iki vinç uyumlu olacak şekilde mümkün olduğunca uyarlanır. Sürüş profilleri her iki vinç için aynı ayarlanmış olmalıdır (örn. "Step-less").
- Bu bağlamda vinç ve kedi arabasındaki tüm hareket sınırlayıcı anahtarlar, kaldırma sınır anahtarları ve aşırı yüke karşı emniyet tertibatı birlikte değerlendirilir. Vinç, vinç hareket eksenlerinden birinde durduğunda, diğer vinç de aynı vinç hareket ekseninde durur. Diğer vinç hareket eksenlerinden durmadan geçilebilir.
Elektronik ray kılavuzu (seçenek):
- Elektronik ray kılavuzu, tek taraflı yükleri ve yürüme tekerleklerindeki tekerlek flanşlarındaki aşınmayı azaltabilir. Bu durum örneğin vinç, kancasında yük varken ana kirişin sol veya sağ ucunda durduğunda ve vinç hareket ettiğinde ortaya çıkmaktadır.
- Bunun için bir hareket takımı kirişinin iki yürüme tekerleğinin vinç rayına mesafesi ölçülür. Vinç (örn. tek taraflı yük nedeniyle) eğik gidiyorsa, ABUControl bunu, iki hareket takımı kirişinin hareket tahrik düzenlerini farklı ayarlayarak otomatik olarak dengeler.
- Bu sayede tekerlek flanşlarının ve vinç yürüme yolunun aşınması önemli ölçüde azaltılabilmektedir.
Şanzıman sınır anahtarı:
Kaldırma alt konum sınırlayıcısı
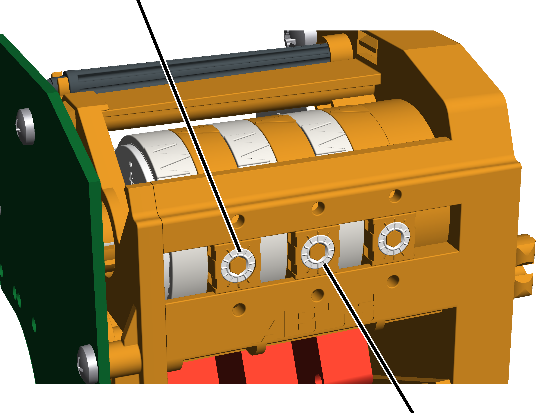
- Halatlı palanga, mekanik kaldırma sınır anahtarı olarak çalışan bir şanzıman sınır anahtarına sahiptir. Doğrudan halat tamburuna bağlıdır. Yük kancasının en yüksek kanca konumundan veya en düşük kanca konumundan dışarı çıkmasını önler.
- Üst anahtarlama noktasının adı 'Kaldırma üst konum sınırlayıcısı' (Hoist limiter Top) (ortadaki ayar vidası), alt anahtarlama noktasının adı 'Kaldırma alt konum sınırlayıcısı'dır (Hoist limiter Bottom) (soldaki ayar vidası).
- Yük kancası, bir kaldırma sınırlayıcısının anahtarlama noktasına ulaşmadan hemen önce ABUControl, kaldırma motorunu yavaşça frenler. Kaldırma sınırlayıcısının anahtarlama noktaları bu şekilde sadece düşük kaldırma hızında çalışır.
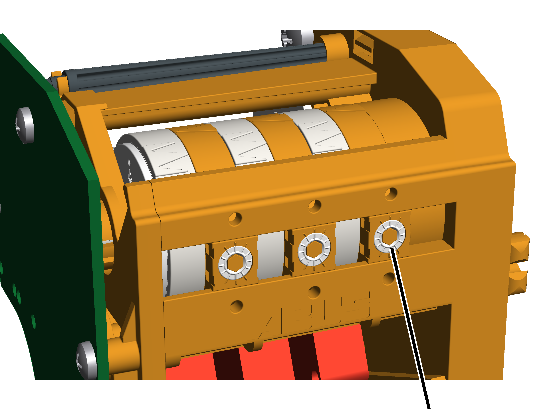
- Güvenliği ilave olarak arttırmak için şanzıman sınır anahtarı başka bir anahtarlama noktasına daha sahiptir. Bunun adı 'Yedek sınırlayıcı'dır (Backup limiter) (sağdaki ayar vidası). Kaldırma üst konum sınırlayıcısının üstünde bulunur ve kaldırma işlemi sırasında ek anahtarlama noktası olarak hizmet eder.
- Kaldırma üst konum sınırlayıcısı çalışmadığında ve yük kancası bu nedenle kaldırma üst konum sınırlayıcısının anahtarlama noktasının üstünden geçtiğinde ABUControl, tüm vinci kapatır. Yedek sınırlayıcı, fabrika çıkışında ayarlanmış ve mühürlenmiştir.
Kaldırma üst konum sınırlayıcısına normal çalışma akışı kapsamında hareket edilmeyen şanzıman sınır anahtarı olduğunda:
- Kaldırma üst konum sınırlayıcısına normal çalışma akışı kapsamında hareket edilmemelidir. Eğer hareket edilirse yük kancası, kaldırma üst konum sınırlayıcısının anahtarlama noktasında durur. Yedek sınırlayıcının anahtarlama noktası, kaldırma üst konum sınırlayıcısının anahtarlama noktasının üzerinde bulunur ve o nedenle normalde devreye girmez.
- Kaldırma sınır anahtarı yanlış ayarlanmışsa veya teknik bir arıza olduğunda, yedek sınırlayıcı yine de devreye girebilir. Bu durumda vincin yeniden çalıştırılabilmesi için yedek sınırlayıcının köprülenmesi gerekir. Bu durumda ABUS Servisi ile iletişime geçin. Bkz. “ABUS Servisi”.
Kaldırma üst konum sınırlayıcısına normal çalışma akışı kapsamında hareket edilen şanzıman sınır anahtarı olduğunda:
- En yüksek kanca konumuna normal çalışma akışı kapsamında hareket edilmesi gerekiyorsa, kaldırma üst konum sınırlayıcısı daha sık devreye girer ve bu nedenle bozulabilir. Bu durumda yedek sınırlayıcı, vincin güvenli bir şekilde durmasını sağlar. Yedek sınırlayıcının düzenli olarak kontrol edilebilmesi için halatlı palangada bir devirmeli anahtar bulunur, bu anahtarla kaldırma üst konum sınırlayıcısı manuel olarak köprülenebilir ve vinç, yedek sınırlayıcı kontrol edildikten sonra yeniden manuel olarak devreye alınabilir.
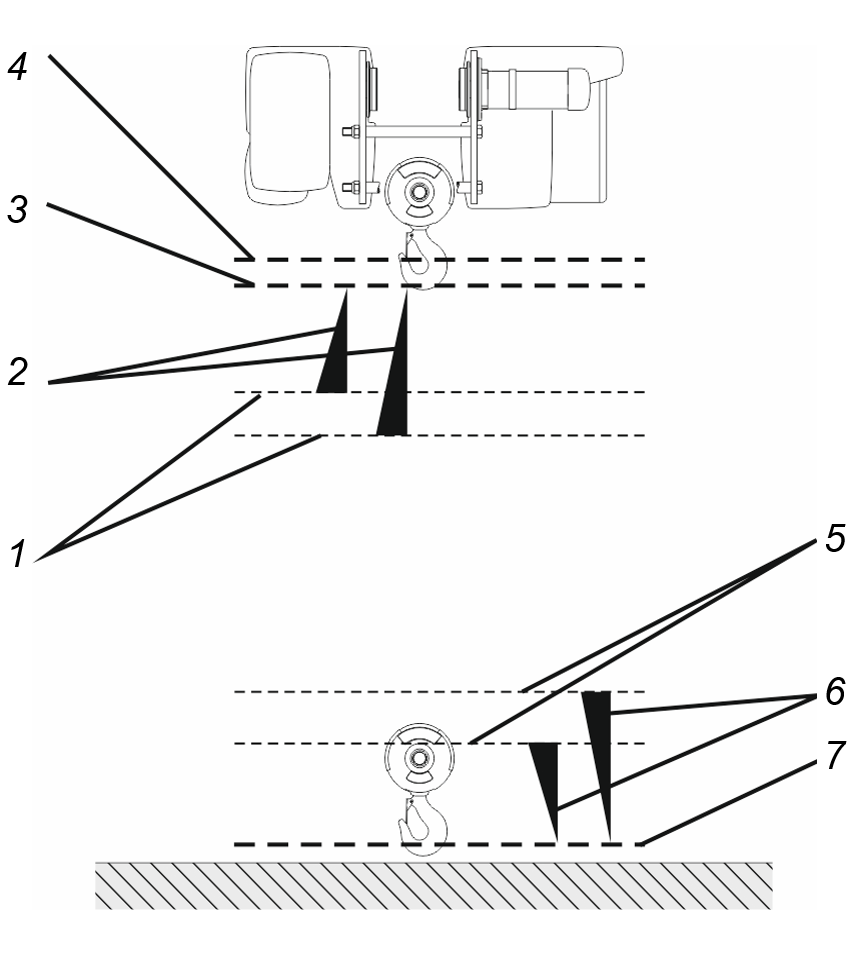
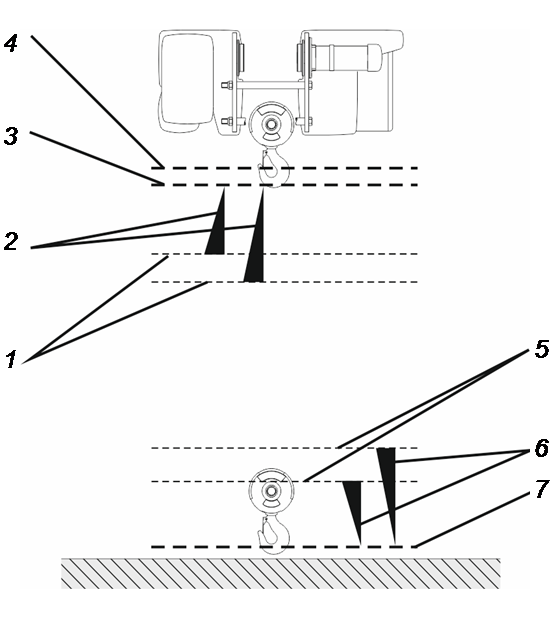
- 1: ABUControl, en yüksek kanca konumundan hemen önce kaldırma tertibatı tahrik düzeninin fren evresini başlatır. Fren evresinin nerede başlatılacağı ABUControl tarafından her seferinde, o anki kaldırma hızına bağlı olarak hesaplanır. Yük kancası yukarıya doğru hızlı hareket ediyorsa fren evresi daha erken başla. Yük kancası yukarıya doğru yavaş hareket ediyorsa fren evresi daha geç başlar.
Belirli durumlarda (örn. traverslerde) özel bir kaldırma sınır anahtarı kullanılabilir. Bu durumda fren evresinin başlangıcı özel olarak hesaplanmaz, onun yerine sabit bir anahtarlama noktasındadır.
- 2: Fren evresi. Fren evresinin ne kadar sert veya yumuşak olacağı KranOS'ta ayarlanabilir.
- 3: Kaldırma üst konum sınırlayıcısının anahtarlama noktası. Devreye alındığı zaman yük kancası durur. Fren evresinin duruma göre başlamasıyla ve fren evresinin ayarlanabilir gücü sayesinde yük kancası, kaldırma üst konum sınırlayıcısına ulaşmadan hemen önce sadece düşük kaldırma hızıyla kaldırma işlemi gerçekleştirir.
- 4: Yedek sınırlayıcının anahtarlama noktası. Devreye alındığı zaman ABUControl, tüm vinci kapatır.
- 5: Fren evresinin başlangıcı, her seferinde, o anki kaldırma hızına bağlı olarak hesaplanır.
- 6: Fren evresi.
- 7: Kaldırma alt konum sınırlayıcısının anahtarlama noktası.
Iskartaya ayırma tahmini:
- ABUControl'un ıskartaya ayırma tahmini, değiştirme zamanını hesaplamak için kullanılır. Halatın aşınmasını hesaplar ve en yüksek aşınmaya maruz kalan halat kesimine işaret ederek tekrarlanan kontrol işlemi sırasında muayene görevlisinin işini kolaylaştırır.
- Halatlı palangadaki halatın aşınmasının ana sebebi, bükülme sayısıdır. Bu değer, alt palangada ve avara kasnağı traversinde ve de halat tamburunda belirli bir halat kesiminin zaman içerisinde maruz kaldığı bükülme sayısıdır.
Bir halat kesiminin bükülme sayısının yanında güncel olarak asılı yükün ağırlığı, bir bükülme hareketinde düzleştirilmiş bir halat kesiminde tel kopmalarının meydana gelip gelmeyeceği konusunda önemli bir etkide bulunur.
- ABUControl, işletim sırasında hangi halat kesiminin o an hangi pozisyonda bulunduğunu hesaplar. Bir halat makarasına sarılmakta olan veya halat makarasını terk etmekte olan halat kesimlerinde asılı yük, bir çarpan olarak göz önünde bulundurulur ve bu halat kesimine ait ilgili aşınma değeri belleğe kaydedilir (ve daha önceden kaydedilmiş olan değerlere eklenir).
- Halat değiştirme zamanı hesaplaması, tekrarlanan kontrol işleminin veya çalışma başlangıcında vinç operatörü tarafından gerçekleştirilen halat kontrol muayenesinin yerini almaz. Ayrıca tekrarlanan kontrol işlemleri arasındaki kontrol aralıkları uzatılmaz. Dıştaki hasarlar (örn. halatın bir nesne boyunca sürtünmesi nedeniyle meydana gelen hasarlar) dikkate alınmaz.
Teknik özellikler
Elektrik bağlantısı: |
|||
|---|---|---|---|
Nominal gerilim |
380 V |
400 V |
415 V |
İşletme gerilimi |
370 – 400 V |
375 – 420 V |
380 – 435 V |
Şebeke frekansı |
50 Hz |
50 Hz |
50 Hz |
Kontrol gerilimi |
24 V DC |
24 V DC |
24 V DC |
Elektrik bağlantısı: |
|||
|---|---|---|---|
Nominal gerilim |
440 V |
460 V |
480 V |
İşletme gerilimi |
425 – 460 V |
430 – 485 V |
445 – 505 V |
Şebeke frekansı |
60 Hz |
60 Hz |
60 Hz |
Kontrol gerilimi |
24 V DC |
24 V DC |
24 V DC |
İşletim sırasında çevre şartları: |
|
|---|---|
Çevre sıcaklığı |
-5 °C ile 40 °C arası |
Çevre sıcaklığı (kısaltılmış çalışma çevriminde) |
+40 °C ile +65 °C arası |
Kurulum yüksekliği |
Deniz seviyesinden 1000 m'ye kadar |
ABUControl, düşürülmüş bir çalışma çevriminde ve düşürülmüş motor açıp kapama sıklığı sınırında, +40 °C ila +65 °C arasında olan bir çevre sıcaklığında da işletilebilir.
Daha yüksek çevre sıcaklıklarında işletme:
Tip plakasına göre tahrik düzenlerinin çalışma çevrimi |
+40 °C ila +65 °C arasında olan çevre sıcaklıklarında, |
|---|---|
60 % |
30 % |
50 % |
25 % |
40 % |
20 % |
- +40 °C ila +65 °C arasında olan çevre sıcaklıklarında, çalışma çevrimini tablolara göre azaltın.
Daha yüksek rakımlarda işletme:
Daha yüksek rakımlarda vinç, daha düşük hava basıncı nedeniyle daha az soğutulur.
- Daha yüksek rakımlarda, çalışma çevrimini ve azaltın.
Bilgisayar için sistem gereksinimleri
KranOS ile çalışabilmek için bir bilgisayar (örn. dizüstü bilgisayar, tablet) gereklidir. Cihaz, aşağıdaki sistem gereksinimlerini karşılamalıdır:
- WLAN adaptör (ABUControl ile kablosuz veri bağlantısı kurabilmek için)
- HTML5 destekli ve JavaScript'li yaygın bir internet tarayıcısı (KranOS'u açmak için). En iyisi Google Chrome tarayıcısının kullanılmasıdır.
- WLAN adaptörü kullanılırken TCP/IP internet protokolü mevcut olmalıdır. IP adresi otomatik olarak alınmalıdır (DHCP etkin olmalıdır). Her ikisi de normalde söz konusudur.
ABUControl parçalarının bertaraf edilmesi
ABUControl parçaları bertaraf edilecekse:
- Tüm kontrol düzenini mümkün olan en küçük parçasına kadar ayırın.
- Bertaraf etmeye ve yeniden değerlendirmeyle ilgili ulusal yönetmeliklere uyun.
- Parçaları tek tek malzemelere göre çevreye zarar vermeden atığa ayırın:
- Elektronik parçaları elektronik hurdası olarak atığa ayırın.
- Kabloları ve soket bağlantılarını elektronik hurdası olarak atığa ayırın.
- Çelik sac gövdeleri hurda metal olarak atığa ayırın.
- Plastik gövdeyi ve plastik parçaları, plastik atık olarak geri dönüşüme verin.
KranOS’ta oturum açın ve giriş yapın
ABUControl'da ayar değişikliği yapabilmek ve KranOS'ta oturum açabilmek için WLAN uyumlu bir bilgisayar ile (örn. dizüstü bilgisayar, tablet) ABUControl arasında WLAN bağlantısı kurulmalıdır.
KranOS'a erişim (işletim verilerinin görüntülenmesi hariç) parolalı kullanıcı adları ile korunmaktadır. Farklı farklı kullanıcıların çeşitli kullanıcı düzeyleri vardır. Kullanıcı düzeyi arttıkça, sorgulanabilecek ve değiştirilebilecek ayarlar artmaktadır.
ABUControl'da KranOS'a giriş için iki kullanıcı düzeyi vardır.
- Kullanıcı düzeyi [1] ist "MÜŞTERİDİR" ve okuma yetkisini kapsar. Böylelikle diyagnoz ve gösterge fonksiyonlarına erişimler mümkündür. Böylelikle bu kullanıcı düzeyi özellikle vinç operatörleri için önemlidir.
- Kullanıcı düzeyi [2] "SERVİSTİR" ve vinç ayarları için yetkiyi kapsar. Böylelikle bu kullanıcı düzeyi servis çalışmaları ya da koruyucu bakım çalışmaları için önemlidir.
Hangi kişilere veya hangi çevrelere kullanıcı adlarının (CUSTOMER’ (Müşteri) ve 'SERVICE’ (Servis)) ve ilgili parolaların verileceğine işletici firma karar vermelidir.
WLAN bağlantısı kurulması
Resimlerde Windows 10'li bir bilgisayardaki WLAN bağlantısı gösterilmektedir. Diğer işletim sistemlerinde, tablet bilgisayarlarda ve akıllı telefonlarda WLAN bağlantısı farklı şekilde kurulmaktadır.
- Dizüstü bilgisayarı vincin olabildiğince yakınına, örneğin vincin altına koyun.
- Bağlantı kurulacak olan vincin vinç seri numarasını öğrenin.
Vinç seri numarasını örneğin ana kirişte yer alan etiketten öğrenebilirsiniz.
- Eğer gerekirse: Dizüstü bilgisayarda WLAN adaptörünü etkinleştirin.
Vincin WLAN ağıAğ anahtarı giriş alanı
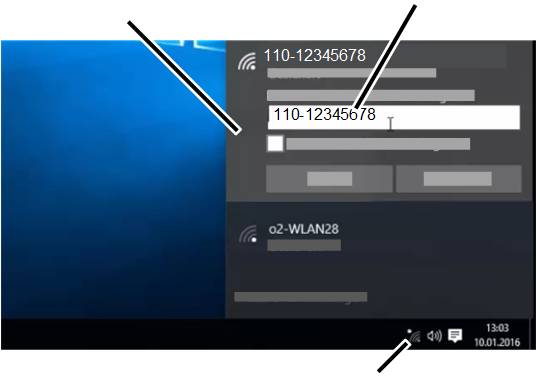
- Sağ alttaki sistem çubuğunda mevcut WLAN ağları sembolüne tıklayın.
- Mevcut WLAN ağları listesinden vinç seri numarasına uygun (SSID) adlı WLAN ağını seçin ve bağlantıyı kurun.
- Her vincin kendine ait bir WLAN ağı vardır.
- Ağ adı (SSID), vinç seri numarası ile aynıdır ve tektir.
- Ağ anahtarı olarak aynı karakter dizisini yeniden girin (tire işareti ve/veya ile veya olmadan, aynı ağ adında (SSID) olduğu gibi).
- Dizüstü bilgisayar, ABUControl'un WLAN'ına bağlanır.
KranOS'de oturum açılması
KranOS'ye erişim için IP adresini içeren adres satırı
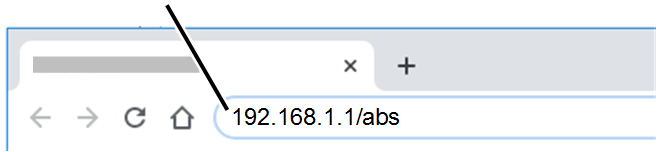
- Bilgisayarda tarayıcıyı açın.
- Tarayıcının adres satırına '192.168.1.1/abs' adresini girin.
Tandem işletiminde iki vinç varken ikinci vinç için: '192.168.1.2/abs' girin.
- Enter tuşuna basın.
"Login" düğmesi
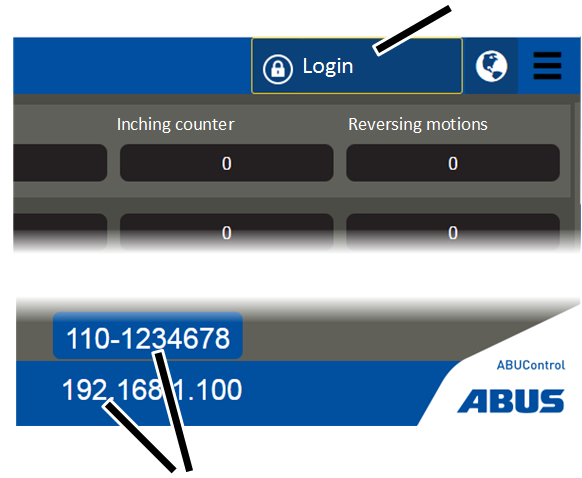
- "Operating data" penceresi belirir.
Burada vinç ile ilgili en önemli işletim verilerini okuyabilirsiniz. Bkz. "İşletim verilerinin ve yük kolektifi belleğinin okunması".
- IP adresi ve vincin vinç seri numarası görüntülenir.
Burada görüntülenen IP adresi, PLC'nin IP adresidir. Bu, tarayıcıda KranOS erişimi için kullanılan IP adresinden farklı bir IP adresidir.
- Gösterilen IP adresini ve vinç seri numarasını kontrol edin ve doğru vinç ile bağlantı kurulduğundan emin olun.
Emin olamadığınız durumlarda KranOS'de vinç hareket eksenlerinden birine geçin ve tuş basılı iken ilgili hareketin KranOS'de gösterilip gösterilmediğini kontrol edin. Bakınız "Vinç hareket eksenlerinin durumunun görüntülenmesi".
- "Login" düğmesine basın.
KranOS'de oturum açma
"Password" giriş alanı"User" giriş alanı
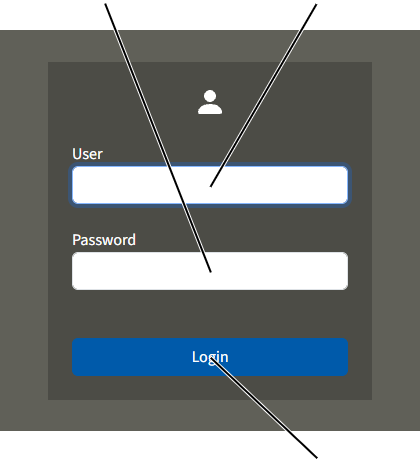
- KranOS'nin "Login" penceresi belirir.
- Büyük harfler kullanın ve kullanıcı adını girin:
- Kullanıcı düzeyi [1]:'CUSTOMER' (Müşteri) için kullanıcı adı
- Kullanıcı düzeyi [2]: 'SERVICE' (Servis) için kullanıcı adı
- Parola girin:
- Kullanıcı düzeyi [1]: 'CUSTOMER' (Müşteri) için parola (standart parola)
"CUSTOMER" (Müşteri) kullanıcısı için standart parola gerektiğinde giriş yaptıktan sonra değiştirilebilir.
- Kullanıcı düzeyi [2]: 'SERVICE' (Servis)
(İlk giriş için standart parola)
'SERVICE' (Servis) kullanıcısının standart parolası gerektiğinde değiştirilebilir. Ayrıca ilk giriş sonrasında değiştirilmelidir. Bakınız "KranOS şifresini değiştirme".
- "Login" düğmesine tıklayın.
- Başlangıç penceresi belirir.
Not:
30 dakika boyunca KranOS'ta işlem yapılmazsa kullanıcının oturumu otomatik olarak kapatılır.
PLC ile bağlantı yoksa:
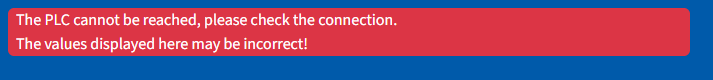
- PLC ile bağlantı kesilmişse, örneğin hasarlı veya çıkmış bir kablo nedeniyle, KranOS'a giriş yapmak mümkün değildir.
- "The PLC cannot be reached, please check the connection. The values displayed here maybe incorrect."
KranOS ve PLC arasındaki bağlantı
KranOS ve PLC arasındaki bağlantı başlangıç penceresinde görüntülenir.
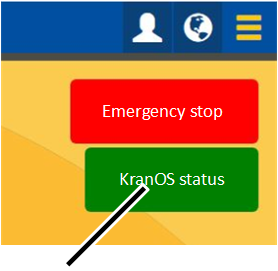
- "KranOS status" metin alanında, KranOS ve PLC arasındaki bağlantının durumunu görüntülenir:
- Metin alanı arka planı yeşil olur: Bağlantı kuruldu.
- Metin alanı arka planı kırmızı olur: Bağlantı kesildi. KranOS kullanılabilir, ancak görüntülenen değerler doğru olmayabilir.
Bağlantı kurulumu:
- Bilgisayarda tarayıcıyı kapatın.
- Tarayıcıyı yeniden açın.
- Yeniden KranOS'de oturum açın. Bkz. "KranOS'de oturum açılması".
Bilgisayardaki tarayıcı ara belleğini (önbellek) temizleyin:
Tarayıcı arabelleğe (önbellek) daha önce ziyaret edilen internet sayfalarının verilerini kaydeder. Normalde bu şekilde internet sayfaları daha hızlı açılır. Ancak KranOS'de görüntüleme problemlerine yol açabilir. Bu durumda arabellek temizlenmelidir.
- "Google Chrome" tarayıcısında: Ctrl + Shift + Del tuşlarına basın.
- Arabellek temizlenir ve KranOS bir daha açıldığında yeniden bağlantı kurulur.
KranOS'u kullanmak
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) veya 'CUSTOMER' (Müşteri) (Kullanıcı düzeyi [1]) kullanıcısı oturum açmış olmalıdır.
- 'CUSTOMER' (Müşteri) (Kullanıcı düzeyi [1]) veya 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bakınız "KranOS’ta oturum açın ve giriş yapın".
KranOS'deki göstergeler
Sisteme giriş yaptıktan sonra:
"Back" düğmesi"Kullanıcı" menüsü
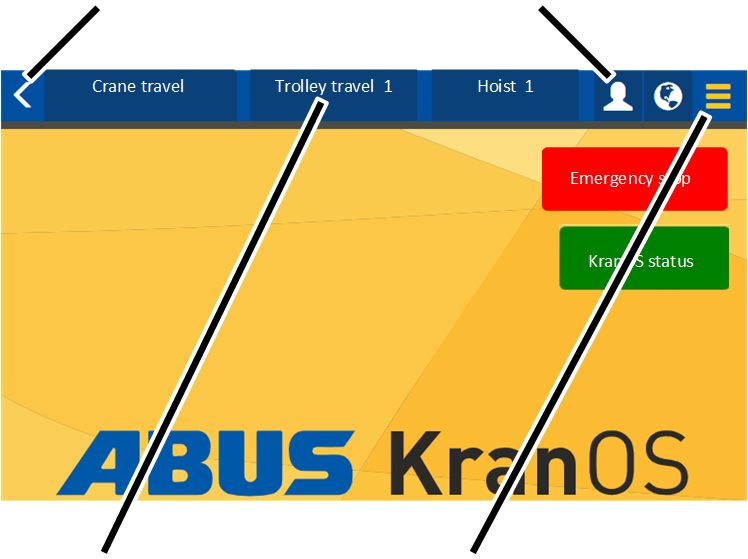
- Ana menü:
Burada her vinç hareket ekseni için (vinci hareket ettirme, kedi arabasını hareket ettirme, kaldırma tertibatı) ilgili pencere seçilebilir. Sadece vinçte gerçekten mevcut olan vinç hareket eksenleri görüntülenir.
- "Ayarlar" menüsü (üç yatay çubuk):
Üç sarı çubuk: Burada güncel pencere menüsüne uygun menü öğeleri içeren bir menü görüntülenir.
Üç siyah çubuk: Mevcut pencere menüsü için menü öğesi yok.
- "Geri" düğmesi (sarı ok):
Bu düğme ile daha önce görüntülenen pencereye geri dönülebilir.
- "Kullanıcı" menüsü (beyaz figür):
Burada, oturum açmış olan kullanıcı ile ilgili menü öğelerini içeren bir menü görüntülenir:
Parolanın değiştirilmesi: Bkz "KranOS şifresini değiştirme".
Oturum kapatılması: Bkz. "Fehler! Verweisquelle konnte nicht gefunden werden." Sayfa Fehler! Textmarke nicht definiert..
Pencerelerden birinde:
Metin alanı ve giriş alanıDüğme (mavi fonlu)
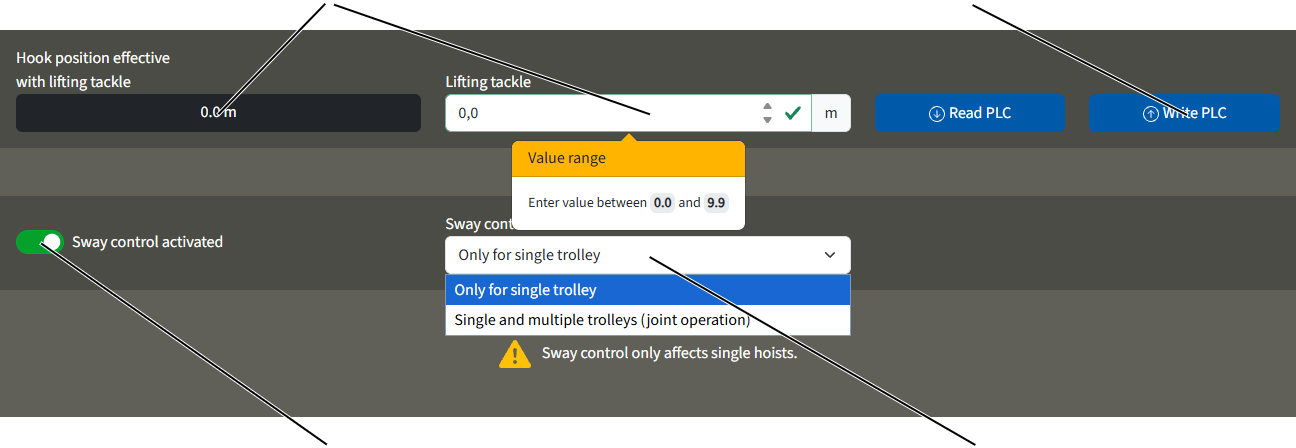
- Seçim alanı (beyaz fonlu): Burada bir listeden varsayılan bir değer seçilebilir. Bkz. "Değer seçilmesi".
- Giriş alanı (beyaz fonlu): Buraya sayısal değerler girebilirsiniz. Bkz. "Değer girilmesi".
- Metin alanı (koyu fonlu): Burada sayısal değerler görüntülenir. Değiştirilemezler.
- Düğme (mavi fonlu): Düğmelere tıklanabilir. Başka bir pencereye yönlendirirler veya bir eylem gerçekleştirirler.
Ana menü (vinç hareket eksenleri)
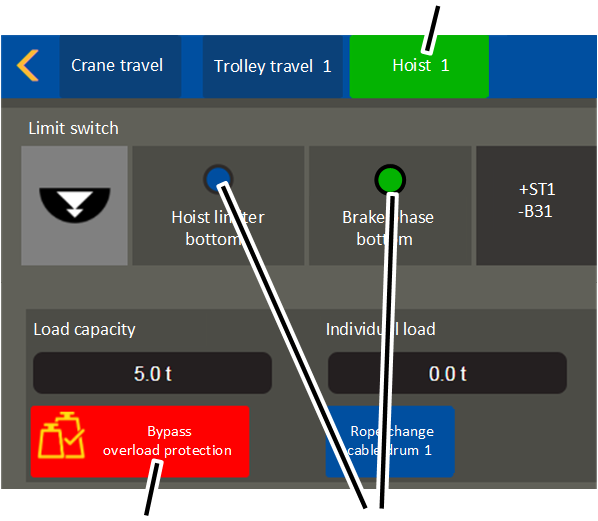
- Ana menü (vinç hareket eksenleri) (mavi veya yeşil fonlu).
- Kontrol sinyalleri (mavi veya yeşil):
Klemens veya cihaz yeşil fonlu ise: Gerilim mevcut veya hareket sınırlaması devrede değil.
Klemens veya cihaz mavi fonlu ise: Gerilim mevcut değil veya hareket sınırlaması devrede.
- Düğme (kırmızı fonlu): Güvenlik ile ilgili işlevlere sahip düğmeler (örn. aşırı yük emniyeti köprüleme), devreye alındıkları (etkin oldukları) andan itibaren kırmızı fonlu görüntülenir.
Menülerin ve menü öğelerinin açılması ve sona erdirilmesi
Menü'nün ve menü öğelerinin açılması:
"Crane travel" vinç hareket ekseni için menü öğesi
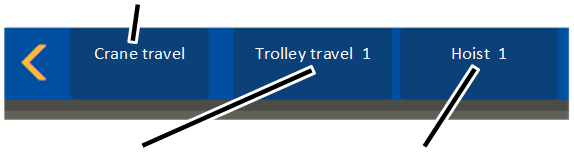
- Ana menüde istenen vinç hareket ekseni için menü öğesine tıklayın.
Sadece vinçte gerçekten mevcut olan vinç hareket eksenleri için menü öğeleri görüntülenir (örn. kedi arabası 2).
Seçilen menü öğesi (vinç hareket ekseni)"Ayarlar" menüsü
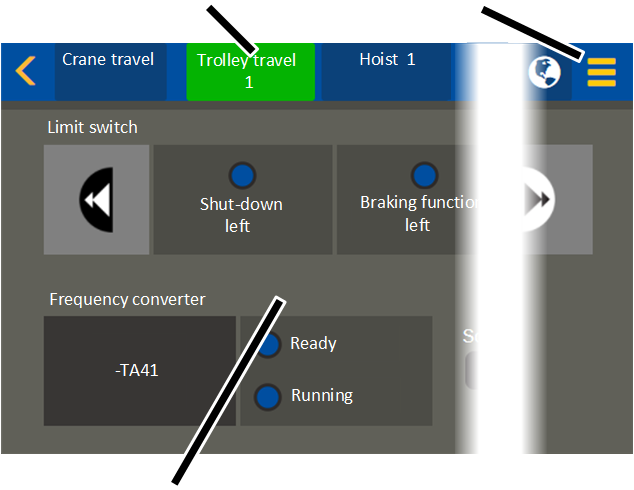
- Seçilen menü öğesi (vinç hareket ekseni), yeşil arka plan ile gösterilir.
- Görüntüleme alanında ilgili içerikler görüntülenir.
- Seçilen menü öğesi (vinç hareket ekseni) için başka menü öğeleri varsa: "Ayarlar" menüsü sarı.
Başka bir menüye geçme:
Diğer menü öğeleri (vinç hareket eksenleri)
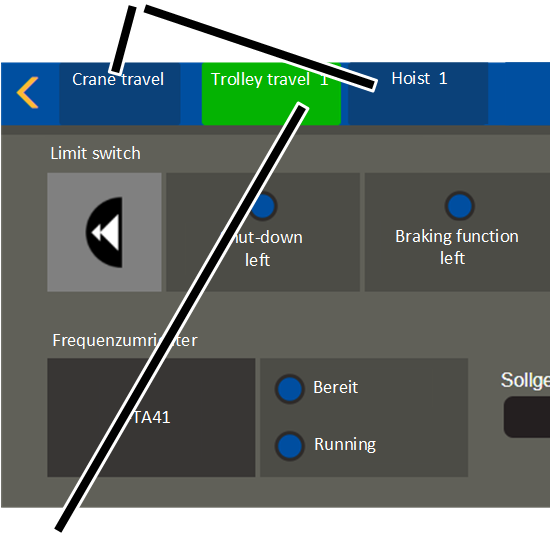
- Ana menüdeki başka bir menü öğesine (vinç hareket eksenleri) tıklayın.
- Yeni seçilen menü öğesi (vinç hareket ekseni), yeşil arka plan ile gösterilir.
- Görüntüleme alanında ilgili içerikler görüntülenir.
Seçim alanı olarak ana menü
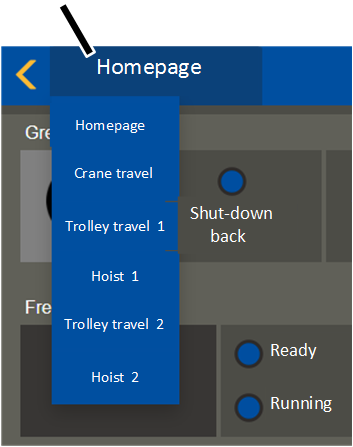
- Daha küçük ekranlarda (örn. daha küçük bir tablet bilgisayarda) seçim alanı olarak vinç hareket eksenleri için ana menü görüntülenir.
- "Homepage" düğmesine tıklayın.
Başlangıç sayfası yerine başka bir vinç hareket ekseni açılmışsa, söz konusu vinç hareket ekseni düğme üzerinde görüntülenir.
- Vinç hareket eksenlerini içeren ana menü görüntülenir.
- İstenen vinç hareket ekseni için menü öğesine tıklayın.
Ayarları açma:
"Ayarlar" menüsü
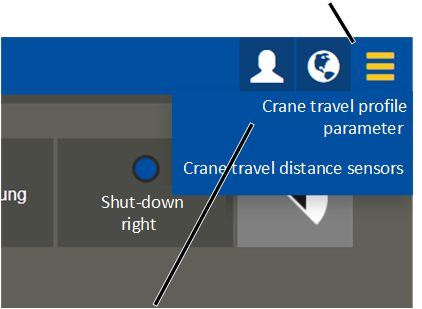
- "Ayarlar" menüsüne tıklayın.
- Güncel pencereye uygun menü öğeleri içeren bir menü görüntülenir.
Önceki menüye geri dönme:
- "Geri" düğmesine tıklayın.
- KranOS, görüntülenen bir önceki menü öğesine geri döner.
Başlangıç penceresine geri dönme:
- Görüntülenen pencereye göre: Bir veya birkaç kere "Geri" düğmesine tıklayın.
- Başlangıç penceresi belirir.
Değer girilmesi
Bazı işlevlerde sayısal değerler girebilirsiniz.
Pencerede beyaz fonlu bir giriş alanı görüntülenir:
Sarı çerçeveli ve yeşil yük kancalı giriş alanıSarı çerçeveli ve kırmızı ünlem işaretli giriş alanı
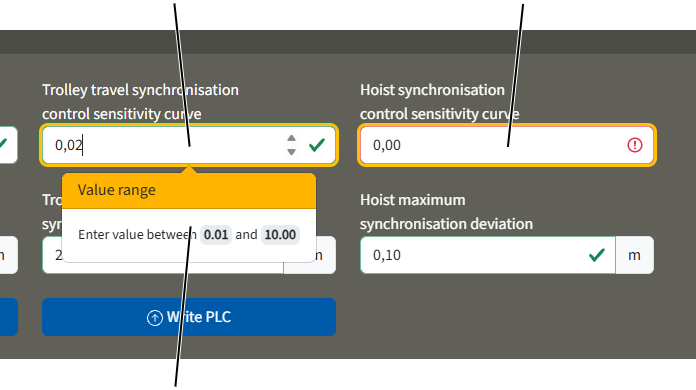
- Giriş alanına tıklayın.
- Değerleri değiştirmek için ok düğmeleri belirir.
- Giriş alanının altında, varsa, minimum ve maksimum izin verilen değerin görüntülendiği değer aralığı görüntülenir.
- Tuş takımı ile istediğiniz değeri girin veya ok düğmeleriyle değeri arttırın veya azaltın.
- Yeni değer, izin verilen değer aralığı dahilindeyse giriş alanının yanında yeşil bir tik işareti görüntülenir.
- Yeni değer, izin verilen değer aralığı dışındaysa giriş alanının yanında kırmızı bir çarpı işareti görüntülenir. Ayrıca giriş alanının fonu kırmızı olur.
- Değer değiştirildiğinde giriş alanı etrafında sarı bir çerçeve görüntülenir.
Değer henüz ABUControl'a kaydedilmez. Bkz. "Değerlerin ABUControl'a kaydedilmesi".
Değer seçilmesi
Bazı işlevler için bir seçim alanından değerler (örn. çeşitli ayarlar) seçilebilir.
Seçim alanı
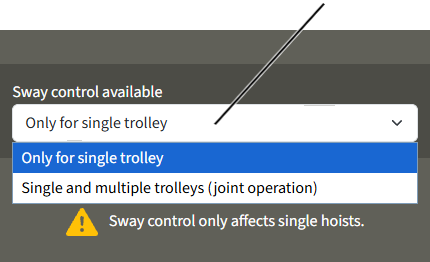
- Görüntüleme alanında aşağı doğru bakan küçük bir okun olduğu bir seçim alanı görüntülenir.
- Seçim alanında o anda seçili olan değer görüntülenir.
- Seçim alanına tıklayın.
- Seçim alanının altında olası değerler görüntülenir.
- İstediğiniz değere tıklayın.
- Açılan seçim alanı kapatılır ve yeni değer devralınır.
- Değer değiştirildiğinde giriş alanı etrafında sarı bir çerçeve görüntülenir.
Değer henüz ABUControl'a kaydedilmez. Bkz. "Değerlerin ABUControl'a kaydedilmesi".
Değerlerin ABUControl'a kaydedilmesi
Bir pencerede bir veya birkaç değer girildikten veya seçildikten sonra değerlerin ABUControl'a aktarılması gerekmektedir.
Her bir pencere açıldığında ABUControl'den o anda ayarlı olan değerler okunur ve görüntülenir. Değer girildiğinde veya seçildiğinde, fakat kaydedilmediğinde pencere bir daha açıldığında hala ABUControl'e kayıtlı olan esas değerler görüntülenir.
Yeni değerler girildikten veya seçildikten sonra:
Sarı çerçeveli giriş alanı
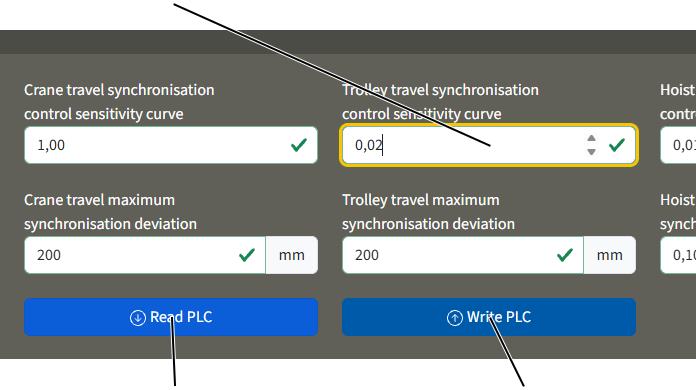
- Değer değiştirildiğinde giriş alanı veya seçim alanı etrafında sarı bir çerçeve görüntülenir.
Diğer değerleri değiştirme:
- Sonraki giriş alanına veya seçim alanına geçmek için TAB tuşuna basın.
Burada daha önce açıklandığı gibi diğer değerler değiştirilebilir.
- Yeni değerler henüz kaydedilmez.
Münferit değerleri veya tüm değerleri kaydetme:
- ENTER tuşuna basın.
veya
"Write PLC" düğmesine tıklayın.
- "Processing…" iletisi görüntülenir.
- Ekranın ortasında yeşil bir tik işareti görüntülenir.
- Yeni değerler ABUControl'a kaydedilir.
Bazı pencerelerde birkaç "Read PLC" ve "Write PLC" düğmesi mevcuttur. Düğmeler, renkli gösterilen (farklı gri tonları) alan için geçerlidir.
Değerler kaydedilmeyecekse:
- "Read PLC" düğmesine tıklayın.
- Halen ABUControl'e kayıtlı olan esas değerler yeniden görüntülenir.
Kaydederken bir veya birden fazla değer geçersiz ise:
- Yeni değer, izin verilen değer aralığı dışındaysa giriş alanının yanında kırmızı bir çarpı işareti görüntülenir. Ayrıca giriş alanının fonu kırmızı olur.
- Bir ileti görüntülenir.
İletinin nasıl görüntüleneceği, kullanılan tarayıcıya bağlıdır.
- Kaydederken bir değer bile geçersiz ise, mevcut sayfadaki hiçbir değer kaydedilmez.
Kaydederken ekranın ortasında kırmızı bir çarpı işareti görüntülenir:
- Değerler kaydedilirken bir hata ortaya çıktı.
- Mevcut sayfayı yeniden yükleyin.
- İstediğiniz değerleri yeniden girin.
- "Write PLC" düğmesine tıklayın.
- Problem tekrar ortaya çıkarsa KranOS ile PLC arasındaki bağlantıyı yeniden oluşturun. Bkz. "KranOS ve PLC arasındaki bağlantı".
KranOS'tan çıkış yapma
30 dakika boyunca KranOS'ta işlem yapılmazsa kullanıcının oturumu otomatik olarak kapatılır.
Oturumu manuel olarak kapatmak için:
"Kullanıcı" menüsü"Logout" menü öğesi
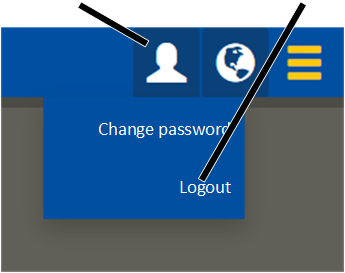
- "Kullanıcı" menüsüne tıklayın.
- Menü belirir.
- "Logout" menü öğesine tıklayın.
- Kullanıcının oturumu kapatılır.
- "Operating data" penceresi belirir.
KranOS şifresini değiştirme
'SERVICE' (Kullanıcı düzeyi [2]) kullanıcısının 'SERVICE' (Servis) standart parolası gerektiğinde değiştirilebilir. 'CUSTOMER' (Müşteri) (kullanıcı düzeyi [1]) kullanıcısının standart 'CUSTOMER' parolası gerektiğinde değiştirilebilir.
Yeni parola işletici firma tarafından güvenli bir şekilde saklanmalı (örneğin kılavuz vinç ya da kedi arabası kontaktör kutusundaki servis kontrol defterinde) ve sadece ilgili insan grubuna aktarılmalıdır.
Genel bakış: KranOS'de gezinme |
|---|
'CUSTOMER' (Müşteri) ya da 'SERVICE' (Servis) 🡪 "User" 🡪 "Change password" |
- 'CUSTOMER' (Müşteri) (Kullanıcı düzeyi [1]) veya 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bakınız "KranOS’ta oturum açın ve giriş yapın".
- "Kullanıcı" menüsüne tıklayın.
- Menü belirir.
- "Change password" menü öğesine tıklayın.
"New password" giriş alanı"Old password" giriş alanı
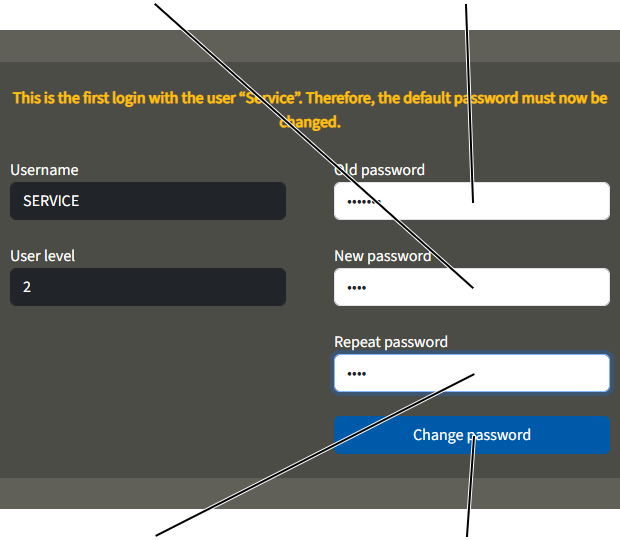
- "Change password" penceresi belirir.
- "Old password" giriş alanına eski parolayı girin.
- "New password" giriş alanına yeni parolayı girin.
- "Repeat password" giriş alanına, teyit amacıyla yeni parolayı bir kez daha girin.
- "Change password" düğmesine tıklayın.
- Parola değiştirilir.
Not:
Değiştirilen parolayı uygun bir yere kaydedin (örneğin kılavuz vinç ya da kedi arabası kontaktör kutusundaki servis kontrol defteri). Parola değiştirildiği zaman 'SERVICE' (Servis) standart parolası artık geçerli değildir. Yeni parola, unutulması halinde ABUS servisi tarafından sıfırlanabilir. Bakınız "ABUS Servisi".
Not:
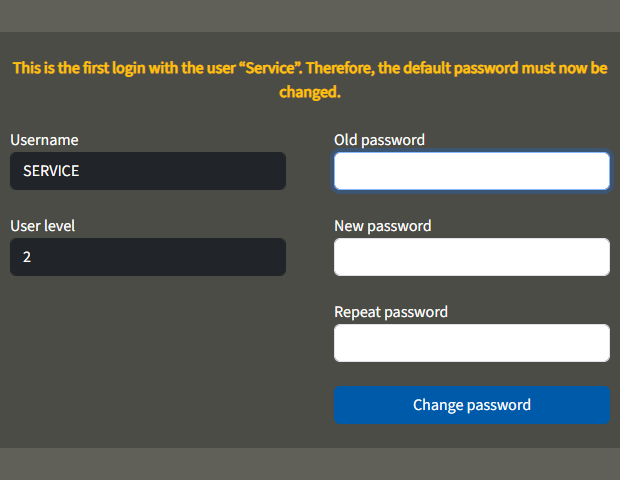
'SERVICE' (Servis) kullanıcısı ile ilk kez Login yaparken, otomatik olarak parolanın değiştirilmesi gerektiğine dair bir ek bir bilgi metni içeren "Change password" penceresi gösterilir.
Parola değiştirilene kadar KranOS'a erişim mümkün olmaz.
Dilin ayarlanması
Standart olarak KranOS ve nokta matris LED göstergesindeki iletiler Almanca dilinde görüntülenir. KranOS'de oturum açılarak dil değiştirilebilir.
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'CUSTOMER' (Müşteri) (Kullanıcı düzeyi [1]) ya da 'SERVICE' (kullanıcı düzeyi [2]) oturum açmış olabilir. Fakat sisteme giriş yapmadan da (Kullanıcı düzeyi [0]) erişim mümkündür.
Dilin ayarlanması
- "Language" (Globus) düğmesine tıklayın.
- Mevcut dilleri içeren bir liste görüntülenir.
- İstediğiniz dili seçin.
- KranOS ve nokta matris LED göstergesindeki iletiler seçilen dilde gösterilir.
Menüye genel bakış
Menü öğesi |
Menü öğesi |
Menü öğesi |
İşlevler |
Kullanıcı düzeyi |
Bakınız |
|
|---|---|---|---|---|---|---|
Sisteme giriş yaptıktan sonra |
"Operating data" |
İşletim verilerinin okunması |
Yok |
|||
Yük kolektifi belleğinin okunması |
Yok |
|||||
Vincin IP adresinin okunması |
Yok |
|||||
"Login" |
Bir kullanıcı ile KranOS'de oturum açılması |
Yok |
||||
Başlangıç penceresi |
"Operating data" |
İşletim verilerinin okunması |
Customer [1] (Müşteri) Service [2] (Servis) |
|||
Yük kolektifi belleğinin okunması |
Customer [1] (Müşteri) Service [2] (Servis) |
|||||
"PLC diagnosis" |
Sürüm bilgilerinin görüntülenmesi |
Customer [1] (Müşteri) Service [2] (Servis) |
"PLC diyagnozunun sürüm bilgileri ile birlikte görüntülenmesi". |
|||
Günlük dosyasının görüntülenmesi |
Customer [1] (Müşteri) Service [2] (Servis) |
|||||
Vincin yeniden çalıştırılması |
Service [2] (Servis) |
|||||
"Bus diagnosis" |
Veri yolu ağı diyagnozunun görüntülenmesi |
Customer [1] (Müşteri) Service [2] (Servis) |
||||
"Additional PLC diagnosis" |
Ek PLC hata ve anahtarlama konumunu göster |
Customer [1] (Müşteri) Service [2] (Servis) |
||||
İşletim türü numarasını ayarla |
Service [2] (Servis) |
|||||
"PLC sequences diagnosis" |
PLC adım dizileri akışının görüntülenmesi |
Customer [1] (Müşteri) Service [2] (Servis) |
||||
"Set PLC time" |
PLC tarihinin ve saatinin ayarlanması |
Service [2] (Servis) |
''Tarih ve saatin ayarlanması'' “Tarih ve saatin ayarlanması”. |
|||
"PLC SD card" |
Veri yedekleme, geri yükleme |
Service [2] (Servis) |
||||
"Movement profile" |
Hareket profilinin seçilmesi |
Service [2] (Servis) |
||||
Ayrı kumandayı ayarla |
Customer [1] (Müşteri) Service [2] (Servis) |
|||||
Menü öğesi |
Menü öğesi |
Menü öğesi |
İşlevler |
Kullanıcı düzeyi |
Bakınız |
|---|---|---|---|---|---|
Senkronizasyon ayarının yapılması |
Service [2] (Servis) |
||||
Kanca kılavuzu ve kanca merkezlemesi için parametre ayarlama |
Service [2] (Servis) |
Kanca asistanının (kanca kılavuzu ve kanca merkezlemesi) ayarlanması |
|||
Açı ölçer oryantasyonu |
Service [2] (Servis) |
||||
Frekans invertörünün fabrika ayarlarına geri alınması ve kaldırma moturunun yeniden ölçülmesi |
Service [2] (Servis) |
"Frekans invertörünün sıfırlanması ve kaldırma moturunun yeniden ölçülmesi". |
|||
Frekans invertörünün yeniden parametrelenmesi |
Service [2] (Servis) |
||||
Hareket sınırlayıcı anahtarın ve kaldırma sınırlayıcısının köprülenmesi |
Service [2] (Servis) |
"Hareket sınırlayıcı anahtarın ve kaldırma sınırlayıcısının geçici olarak köprülenmesi". |
|||
Vinç hareket yönünün ve kedi arabası hareket yönünün değiştirilmesi |
Service [2] (Servis) |
||||
Atölyeprofili kontrol düzeni (vinç hareket profili üzerinden) |
Yeni engel oluşturma, tanıtma, kopyalama, düzenleme ve silme |
Service [2] (Servis) |
Atölye profili kontrol düzeni noktalarının oluşturulması vd. |
||
Engelin seçilmesi ve görüntülenmesi |
Customer [1] (Müşteri) Service [2] (Servis) |
||||
"Load-controlled switching points" |
Yüke bağlı anahtarlama noktalarının ayarlanması |
Service [2] (Servis) |
|||
Halat gevşekliğini önleme düzeninin ayarlanması |
Service [2] (Servis) |
||||
Konumlandırmakumandası |
Doğrusal konumlandırma kumandası konumlarını düzenleme. |
Service [2] (Servis) |
|||
Konumlandırma kumandası için tolerans ön ayarlarını belirleme |
Service [2] (Servis) |
||||
Vinç yürüme yolu uzunluğunun hesaplanması |
Service [2] (Servis) |
Menü öğesi |
Menü öğesi |
Menü öğesi |
İşlevler |
Kullanıcı düzeyi |
Bakınız |
|---|---|---|---|---|---|
"Vinç hareketi" vinç hareket ekseni |
Sınır anahtarlarının o anki pozisyonlarının görüntülenmesi |
Customer [1] (Müşteri) Service [2] (Servis) |
|||
Frekans invertörü durumunun görüntülenmesi |
Customer [1] (Müşteri) Service [2] (Servis) |
||||
Atölye profilinin anahtar konumlarının görüntülenmesi |
Customer [1] (Müşteri) Service [2] (Servis) |
||||
Vinç mesafe denetleyicisinin ve yüke bağlı vinç mesafe denetleyicisinin durumunun gösterilmesi |
Customer [1] (Müşteri) Service [2] (Servis) |
||||
"Crane travel profile parameter" |
Hızların ayarlanması |
Service [2] (Servis) |
|||
Frenleme süresinin ve hızlanma süresinin ayarlanması |
Service [2] (Servis) |
||||
Ağırlık göstergesi metin hızının ayarlanması |
Service [2] |
||||
Kısmi yükün ayarlanması |
Service [2] (Servis) |
||||
Atölye profili için çapraz kol anahtarlarının dönüş yönünün ayarlanması |
Service [2] (Servis) | ||||
"Crane travel distance sensors" |
Son konum durdurma tertibatı tanıtma modunun etkinleştirilmesi |
Service [2] (Servis) |
"Mesafe sensörünün monte edilmesi, ayarlanması ve tanıtılması ". |
||
Önceden durdurma tertibatı tanıtma modunun etkinleştirilmesi |
Service [2] (Servis) |
||||
Ana kiriş ve vinç yürüme yolu uzunluğunun ayarlanması |
Service [2] (Servis) |
||||
"Trolley travel" vinç hareket ekseni |
Sınır anahtarlarının o anki pozisyonlarının görüntülenmesi |
Customer [1] (Müşteri) Service [2] (Servis) |
|||
Frekans invertörü durumunun görüntülenmesi |
Customer [1] (Müşteri) Service [2] (Servis) |
||||
Vinç mesafe denetleyicisinin ve yüke bağlı vinç mesafe denetleyicisinin durumunun gösterilmesi |
Customer [1] (Müşteri) Service [2] (Servis) |
||||
Vinç hareketi belleğe programlanabilir güvenlik kontrol ünitesi (PLC) |
Belleğe programlanabilir güvenlik kontrol ünitesi (PLC) hata ve anahtarlama konumları |
Customer [1] (Müşteri) Service [2] (Servis) |
|||
Güvenli durdurma test modu (STO) |
Service [2] (Servis) |
||||
Atölye profilinin anahtar konumlarının görüntülenmesi |
Customer [1] (Müşteri) Service [2] (Servis) |
Menü öğesi |
Menü öğesi |
Menü öğesi |
İşlevler |
Kullanıcı düzeyi |
Bakınız |
|---|---|---|---|---|---|
"Trolley travel profile parameter" |
Hızların ayarlanması |
Service [2] (Servis) |
|||
Frenleme süresinin ve hızlanma süresinin ayarlanması |
Service [2] (Servis) |
||||
Ağırlık göstergesi metin hızının ayarlanması |
Service [2] (Servis) |
||||
Atölye profili için çapraz kol anahtarlarının dönüş yönünün ayarlanması |
Service [2] (Servis) |
||||
"Trolley travel distance sensors" |
Son konum durdurma tertibatı tanıtma modunun etkinleştirilmesi |
Service [2] (Servis) |
"Mesafe sensörünün monte edilmesi, ayarlanması ve tanıtılması ". |
||
Önceden durdurma tertibatı tanıtma modunun etkinleştirilmesi |
Service [2] (Servis) |
||||
"Hoist" vinç hareket ekseni |
Sınır anahtarlarının o anki pozisyonlarının görüntülenmesi |
Customer [1] (Müşteri) Service [2] (Servis) |
|||
Frekans invertörü durumunun görüntülenmesi |
Customer [1] (Müşteri) Service [2] (Servis) |
||||
Ağırlık göstergesi |
Customer [1] (Müşteri) Service [2]] (Servis) |
||||
Aşırı yük köprülemesinin etkinleştirilmesi |
Service [2] (Servis) |
||||
Halat değişiminin etkinleştirilmesi |
Service [2]] (Servis) |
||||
"Absolute rotary encoder" |
Cihaz adresinin ayarlanması |
Service [2] (Servis) |
|||
Mutlak değer vericisinin referanslanması |
Service [2] (Servis) |
||||
Hatayı sıfırla |
Service [2] (Servis) |
||||
"Hoist profile parameter" |
Hızların ayarlanması |
Service [2] (Servis) |
|||
Frenleme süresinin ve hızlanma süresinin ayarlanması |
Service [2] (Servis) |
||||
Yük ölçme sisteminin ayarlanması |
Service [2] (Servis) |
||||
Halat uzunluğunun görüntülenmesi |
Service [2] (Servis) |
||||
Kaldırma motoru ölçümünün ayarlanması |
Service [2] (Servis) |
Menü öğesi |
Menü öğesi |
Menü öğesi |
İşlevler |
Kullanıcı düzeyi |
Bakınız |
|---|---|---|---|---|---|
kanca kılavuzu ve kanca merkezlemesinde kılavuz vinç ve kedi arabası hareketi için maks. hareket hızı |
Service [2] (Servis) |
"Kanca asistanının (kanca kılavuzu ve kanca merkezlemesi) ayarlanması" |
|||
Diyagonal çekme emniyet kilidinde kılavuz vinç ve kedi arabası hareketi için maks. saptırma |
Service [2] (Servis) |
||||
"Sway control parameter" |
Kaldırma takımının ayarlanması |
Customer [1] (Müşteri) Service [2] (Servis) |
"Sallanmayı sönümleme tertibatının etkinleştirilmesi ve devre dışı bırakılması". |
||
Halat uzunluğunun görüntülenmesi |
Service [2] (Servis) |
||||
Sallanmayı sönümleme tertibatının açılması ve kapatılması |
Service [2] (Servis) |
||||
Sallanmayı sönümleme tertibatı kullanılabilirliğinin birden fazla kedi arabası için ayarlanması |
Service [2] (Servis) |
"Birden fazla kedi arabası için sallanmayı sönümleme tertibatının serbest bırakılması". |
|||
"Inclinometer parameter" |
Açı ölçer kalibrasyonu |
Service [2] (Servis) |
|||
"Maximum acceptable wear parameter" |
Halat değiştirme zamanı hesaplama parametrelerine bakma |
Customer [1] (Müşteri) Service [2] (Servis) |
"Halat değiştirme zamanı parametrelerinin ve halat mekanizması verilerinin gösterilmesi". |
||
"Hoist calibration" |
Yük ölçme sisteminin kalibre edilmesi |
Service [2] (Servis) |
"Yük ölçme sisteminin test yükü kaldırılmış haldeyken kalibre edilmesi". |
||
Yük sensörünün temelli kalibre edilmesi |
Service [2] (Servis) |
||||
Kaldırma sınırlayıcısının ayarlanması |
Service [2] (Servis) |
"Kaldırma tertibatı tahrik düzeni fren evresinin son pozisyonunun geçici olarak değiştirilmesi " |
|||
Yük kolektifi belleğinin ayarlanması |
Service [2] (Servis) |
||||
"Wear maximum acceptable wear" |
Münferit halat kesimlerine ait aşınma verilerinin gösterilmesi |
Customer [1] (Müşteri) Service [2] (Servis) |
|||
"Kullanıcı" menüsü |
"Change password" |
Parolanın değiştirilmesi |
Customer [1] (Müşteri) Service [2] (Servis) |
||
"Logout" |
Kullanıcı oturumunun kapatılması |
Customer [1] (Müşteri) Service [2] (Servis) |
"Fehler! Verweisquelle konnte nicht gefunden werden." Sayfa Fehler! Textmarke nicht definiert.. |
||
"Language" menüsü |
Dilin ayarlanması |
Yok |
Montaj ve bağlantı
Kullanımdan önce, vinçte çalışan herkes için geçerlidir
Vinç işleticisi firma, işletmeye alma işleminden sorumlu personelin belirlenmesinden ve bu personelin yeterli vasıflara sahip olmasından sorumludur.
Vasıflı personele örnekler:
- Meslek eğitimi sonucu, makine yapımına ve vinçlerin elektrik bağlantılarına ilişkin geniş kapsamlı bilgilere sahip olan kişiler.
- Vinçlerin işletimi, montajı ve bakımı konularında yeterli tecrübeye sahip olan kişiler.
- İlgili ülkede geçerli olan tekniğe ilişkin kurallar, yönetmelikler ve güvenlik talimatları hakkında geniş kapsamlı bilgilere sahip olan kişiler.
- ABUS tarafından düzenli olarak kurs verilmiş kişiler.
Yetkili olmayan personel tarafından veya usulüne uygun olmayan şekilde yapılan devreye alma işlemi sonucu oluşan hasarlar için ABUS, sorumluluk üstlenmez.
ABUS, devreye alma işleminin ABUS montaj ekiplerine yaptırılmasını tavsiye eder.
Mutlak değer ölçüm sistemli toplayıcı iletken kontağının monte edilmesi
Sadece konumlandırma kumandası olduğunda
Vinç konumu üzerinden konumlandırma kumandası ve atölye profilinde vincin vinç yürüme yolu boyunca mutlak konumunu ölçmek için bir mutlak değer ölçüm sistemi kullanılır. Mutlak değer ölçüm sistemi olarak ya lazerli mesafe sensörleri ya da toplayıcı iletken kontağı sistemi APOS kullanılır. APOS toplayıcı iletken kontağı sisteminde toplayıcı iletken kontağının profiline, bir okuma kafası tarafından taranan ve böylelikle kılavuz vincin konumunun tespit edildiği bir kod bandı itilir.
APOS toplayıcı iletken kontağı sisteminin montajı ayrı bir el kitabında açıklanmıştır. Aşağıda APOS toplayıcı iletken kontağı sistemi üreticisinin montaj kılavuzundan farklılık gösteren önemli tamamlayıcı uyarılar ve ABUS'a özgü montaj adımları açıklanmıştır.
Genel uyarılar:
- Kod bandının üretim uzunluğu 260 m'dir. Sipariş verilen vinç tertibatı için uygun bölümler bundan ayrılmaktadır. Kod bandının başlangıç sayım değeri böylelikle 0'dan büyük olabilir.
- Kod bandı ve sabitleme profili yaklaşık 1 m fazla uzunlukta teslim edilir.
- Kod bandının montajından sonra münferit ray elemanlarının değişimi artık mümkün olmaz. Akım kolektörünün ya da okuma kafası arabasının değiştirilmesi amacıyla toplayıcı iletken kontağının açılması da artık mümkün olmaz.
- Kod bandı çok manyetiktik ve montaj öncesinde ve sırasında kirliliklere (özellikle metal tozu, talaşlar, ...) karşı korunmalıdır.
Montaja ilişkin bilgiler:
- Kod bandı toplayıcı iletken kontağının içine çekilirken toplayıcı iletken kontağı sisteminin sayım yönü önemlidir. Sayım yönü "ileri" vinç hareket yönünde artmalıdır!
Kod bandının konumu ayrı el kitabında topraklama hattının (PE) altındaki şaft içinde üreticinin döşeme planında belirtilmiştir. Ancak bu durum her zaman geçerli değildir. Okuma kafası, okuma kafası arabasına yalnızca tek bir yönde monte edilebildiğinden, kod bandının topraklanan hattının karşı tarafındaki şafttan geçirilmesi gerekebilir.
- Toplayıcı iletken kontağının halat ucu bağlantı noktası sabitlenirken kond bandı hasar görebilir. Delici vidaları takarken bunların profilli raya düz bir şekilde vidalanmasına dikkat edin.
- Okuma kafası, tesisin uç kısmından içeri sürülür. Aynı vinç yürüme yolu üzerinde birden fazla kılavuz vinç varsa, akım kolektörünün sırasına uyulmasına dikkat edilmelidir.
- Toplayıcı iletken kontaklarının uçları, bakır ray içermeyen ve üzerine bir uç kapağı sabitlenmiş 150 mm uzunluğundaki ara parçalardan oluşur. Ara parça sadece birleşme yeri kapağı tarafından tutulur, ayrıca bakır raylar tarafından tutulmaz. Gerekirse buraya ek bir askı takılmalıdır.
- Okuma kafası arabasının mafsallı kafasını (M10) tutan kavrayıcı çubuk bir sabitleme köşebendi ile kılavuz vincin kare borularına sabitlenir. Ara kovanı mafsallı kafanın hareket edebilmesini sağlar. Kavrayıcı çubuk bu nedenle toplayıcı iletken kontağı ve okuma kafası ile aynı çizgide olacak şekilde hizalanmalıdır.
- Hat beslemeleri fabrikada toplayıcı iletken kontağı sistemine uyarlanır. Bunun için birleşme yeri kapağı, kod bandı alanına oyulmuştur ve yeni plastik parçalarla donatılmıştır. Kod bandı topraklama hattının karşısına takıldıysa özel bir hat beslemesi kullanılmalıdır. Hat beslemesi alternatif olarak yerinde değiştirilebilir. Bunun için birleşme yeri kapağını çıkarın ve alt parçanın 4 vidasını sökün. Ardından alt parçayı 180 derece çevirin ve tekrar monte edin. Uyarı: Böylelikle besleme noktası da (vidalı bağlantı) döner.
- Okuma kafası bir SSI arayüzü (senkron-seri arayüz) ile donatılmıştır. 8 kutuplu M12 geçmeli elektrik bağlantısı bir adaptör hattı ile (M12 iletken plaka konnektörü üzerine) kontrol düzeninin endüstriyel ağ birleştiricisine bağlanır.
ABUControl'lu vincin bağlanması
Vincin elektrik şebekesine bağlanması
- Şebeke besleme hattını, EN 60204'e göre oluşturun.
- DIN EN 50178 normuna uygun olarak sabit bir bağlantı yapınız, çünkü iletim akımı 3,5 mA değerinden büyüktür.
FI koruma şalterinin seçilmesi
Bir Fl koruma şalteri kullanılması gerektiğinde:
- B tipi FI koruma şalteri kullanın.
Bu FI koruma şalteri, frekans invertörleri ile kullanım için öngörülmüştür ve farklı frekans aralıklarındaki hatalı akımları birbirinden ayırt eder. Bu sayede frekans invertörü ile işletimde de koruma sağlanır.
Flanş gövdesinin sökülmesi ve monte edilmesi
Kısa hareket takımı kirişlerine sahip vinçlerde kablo bağlantıları ve flanş gövdesi, vinç kontrol düzeninde HV vidalarının önünde durmaktadır. HV vidalarını sıkabilmek veya gevşetebilmek için flanş gövdelerinin çözülmesi gerekmektedir.
Flanş gövdesinin gevşetilmesi
Flanş gövdesi
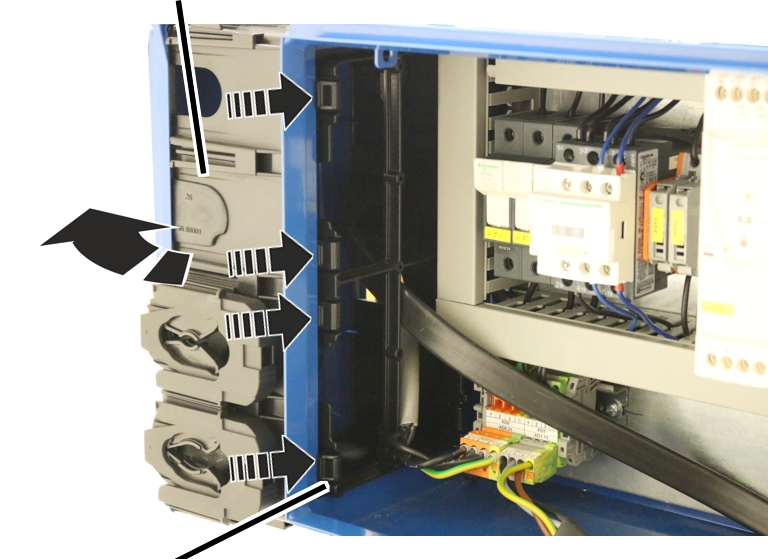
- Vinç kontrol düzeninin kapağını açın.
- Öndeki dört başlık kilidini flanş gövdesinden içeri doğru bastırın.
- Flanş gövdesini arkaya doğru (kontaktör kutusunun arka tarafı yönünde) devirin.
- Flanş gövdesi, kontaktör kutusundan çözülür.
- Flanş gövdesini öne doğru çekin.
- Flanş gövdesi, HV vidaları sıkılana kadar kablo bağlantıları ile gevşek bir şekilde vinç kontrol düzeninde asılı kalabilir.
Flanş gövdesinin sabitlenmesi
Flanş gövdesi
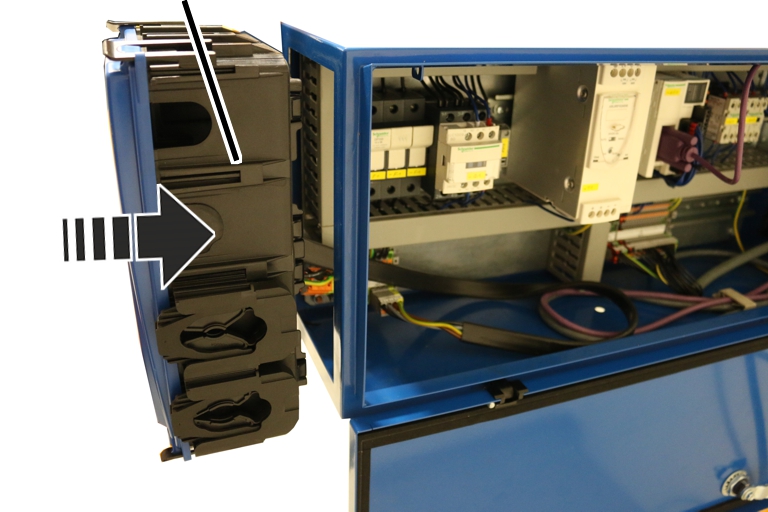
- Flanş gövdesini düz bir şekilde kontaktör kutusuna oturtun.
- Flanş gövdesini kontaktör kutusuna bastırın
- Başlık kilitleri (8 adet) bir tık sesi ile yerine oturur.
Bağlantı kablolarının flanş gövdesine götürülmesi
Montaj sırasında bağlantı kabloları flanş gövdesinden geçirilerek kontaktör kutularına döşenir ve bağlanır. Tüm bağlantı kabloları geçmelidir. Flanş gövdesindeki kablo rakorları conta görevi görmektedir.
Daha ince yuvarlak kablolarda kablo rakoru (kauçuk) yeterlidir. Daha kalın yuvarlak kablolarda ve yassı kablolarda bağlantı kablosunu sabitlemek için kablo rakoruna ek olarak üç parçalı bir kablo gerginlik gidericisi kullanılmaktadır.
Flanş gövdesinin açılması
Flanş gövdesi
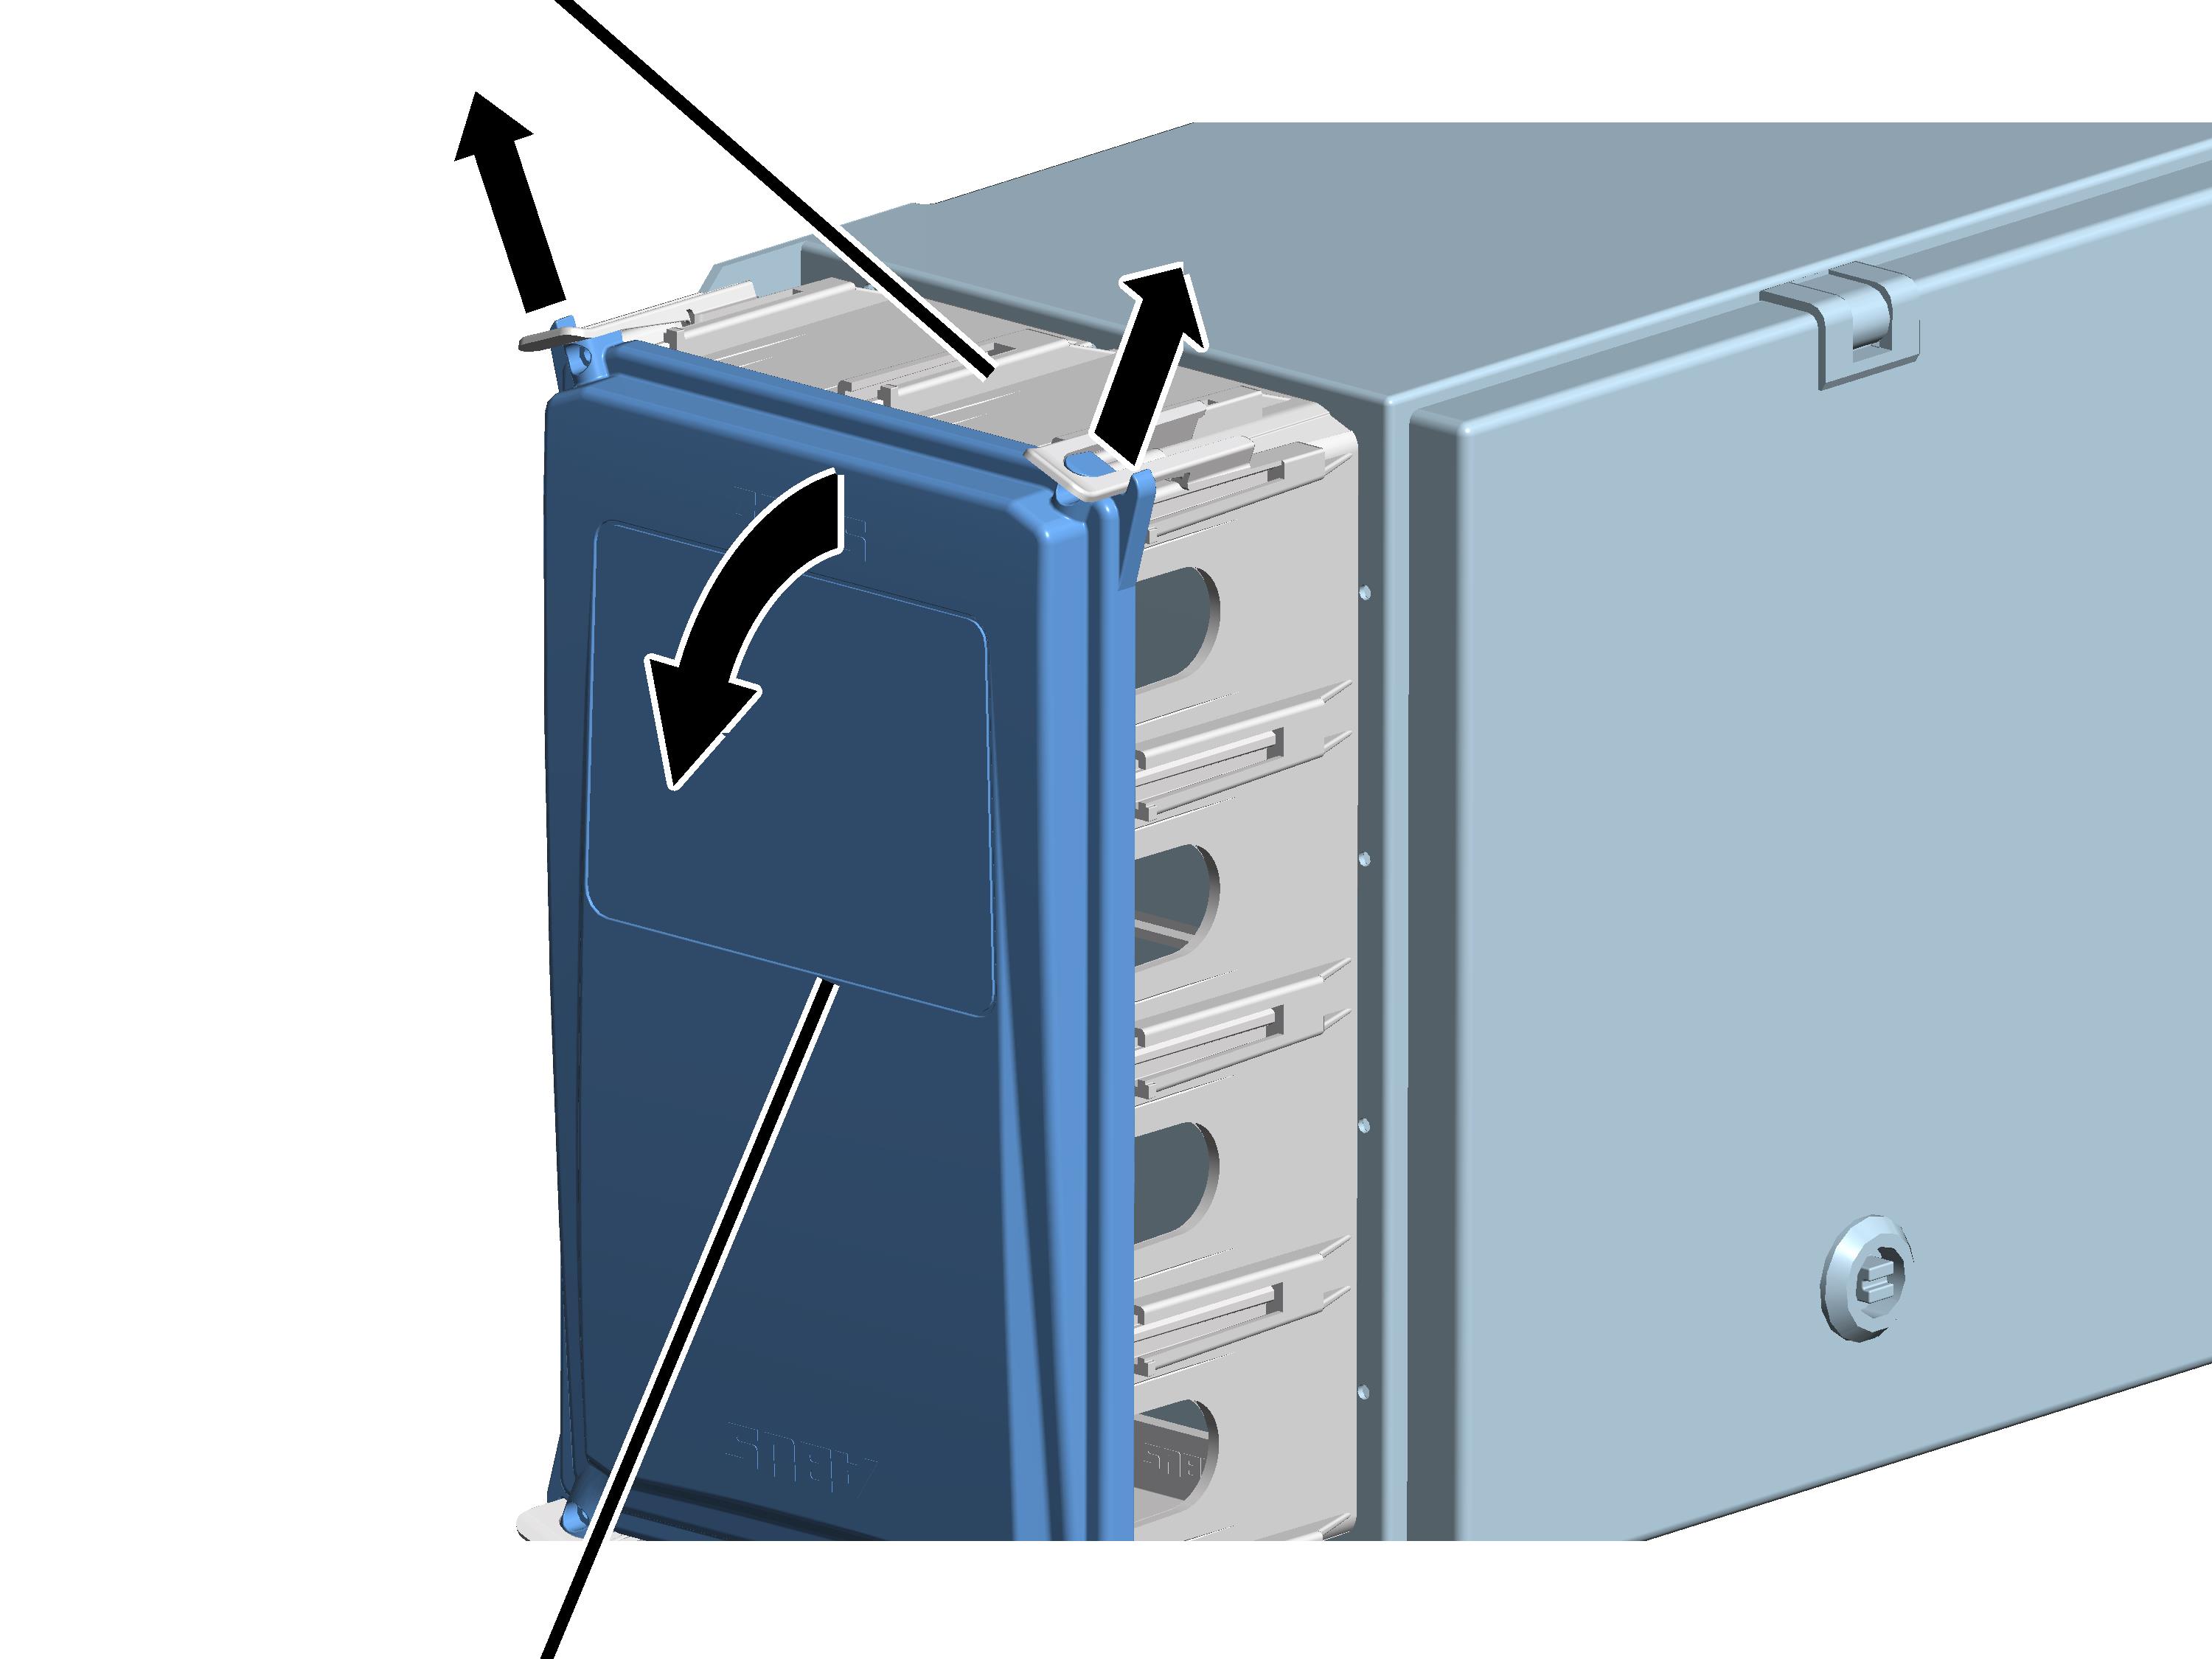
- Her iki üst kapatma klipsini hafifçe dışa bastırın.
- Aynı anda, üst kısımdaki kapağı gövdeden çekerek çıkarın.
- Kapağı, hemen hemen yatay konuma gelene kadar aşağıya yatırın.
- Kapak, yana devirme sırasında, otomatik olarak alt kapatma klipslerinden kurtulur.
İpucu:
Eğer kapak yerin dar olması nedeniyle aşağı doğru devrilemiyorsa bunun yerine üst ve alt kapatma klipsleri hafifçe dışa doğru bastırılabilir ve kapak öylece çıkartılıp alınabilir.
Bağlantı kablosunun hazırlanması
Bağlantı kablosu
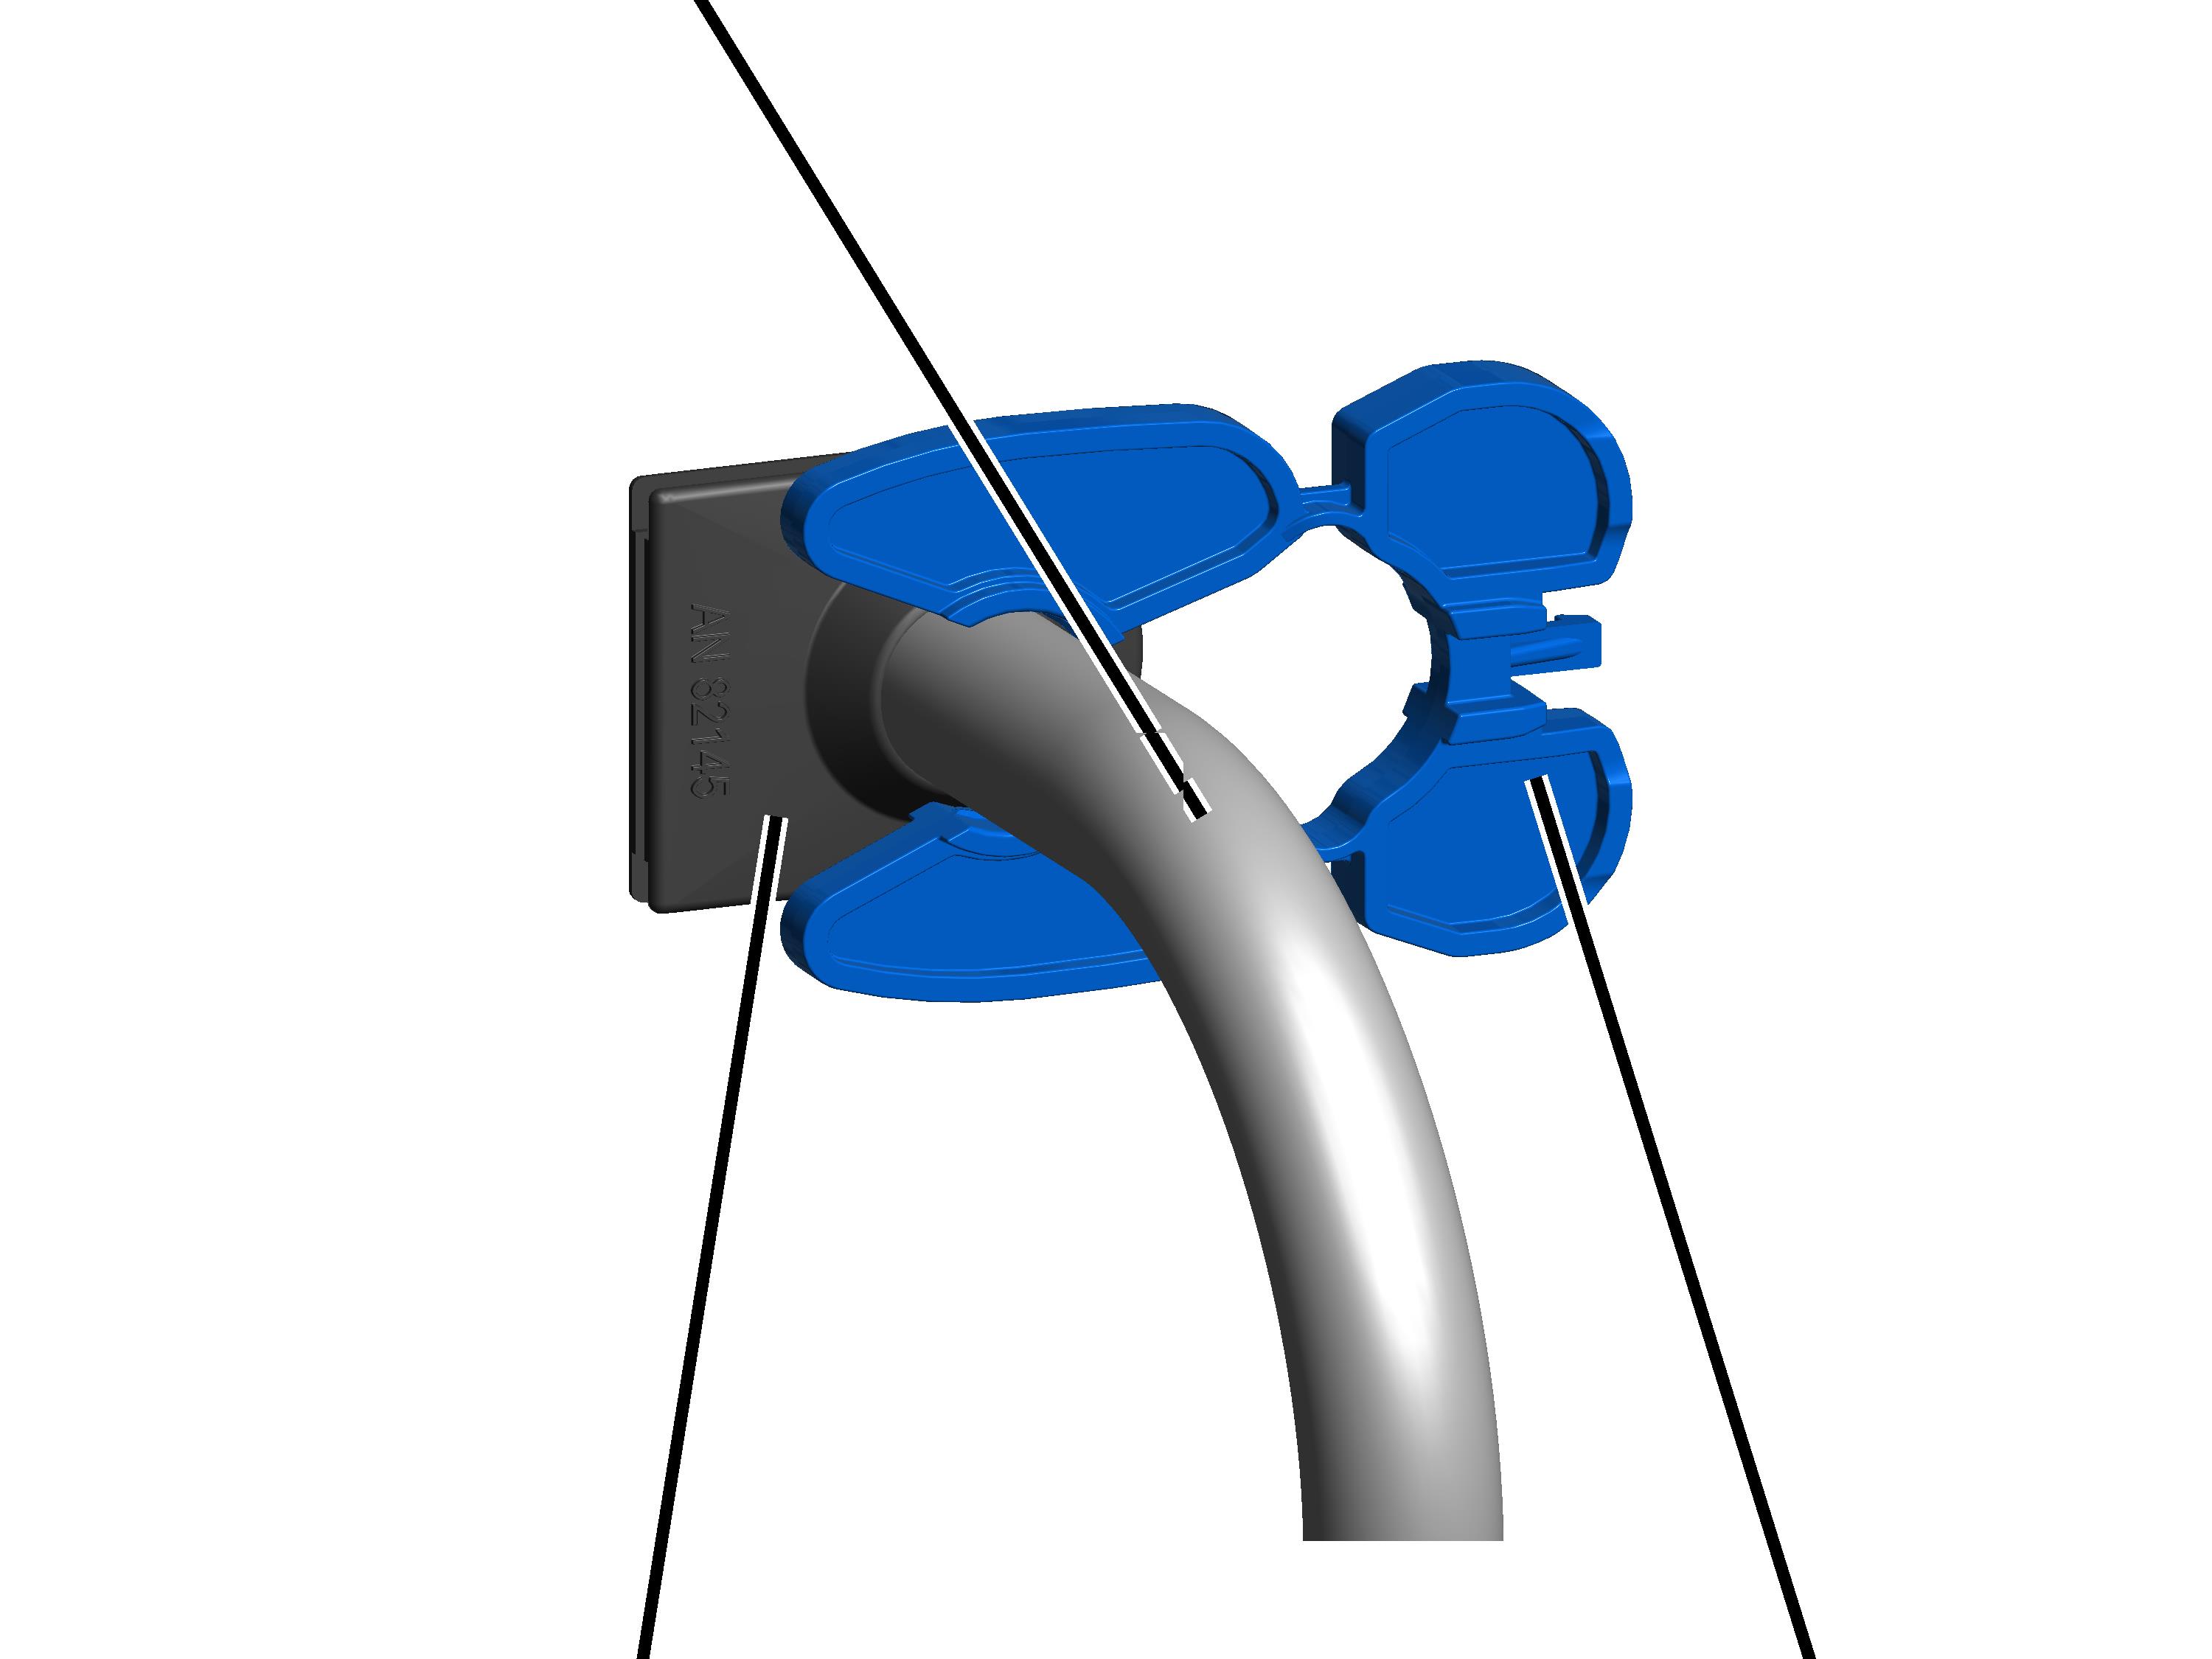
- Bağlantı kablosunu plastik kablo bağlama parçasından o kadar geçirin ki bağlantı kablosu kontaktör kutusu içerisinde bağlantı bloğuna kadar götürülebilsin.
Kabloya göre (kalın ve ince yuvarlak kablolar, yassı kablolar) kablo rakoru açıklıkları değişmektedir veya yarıklı olmaktadır.
- Germe dilini dıştan bağlantı kablosu üzerine takın.
Bağlantı kablosunun takılması
Germe dilli bağlantı kablosuKablo gerginlik gidericisi temel birimi
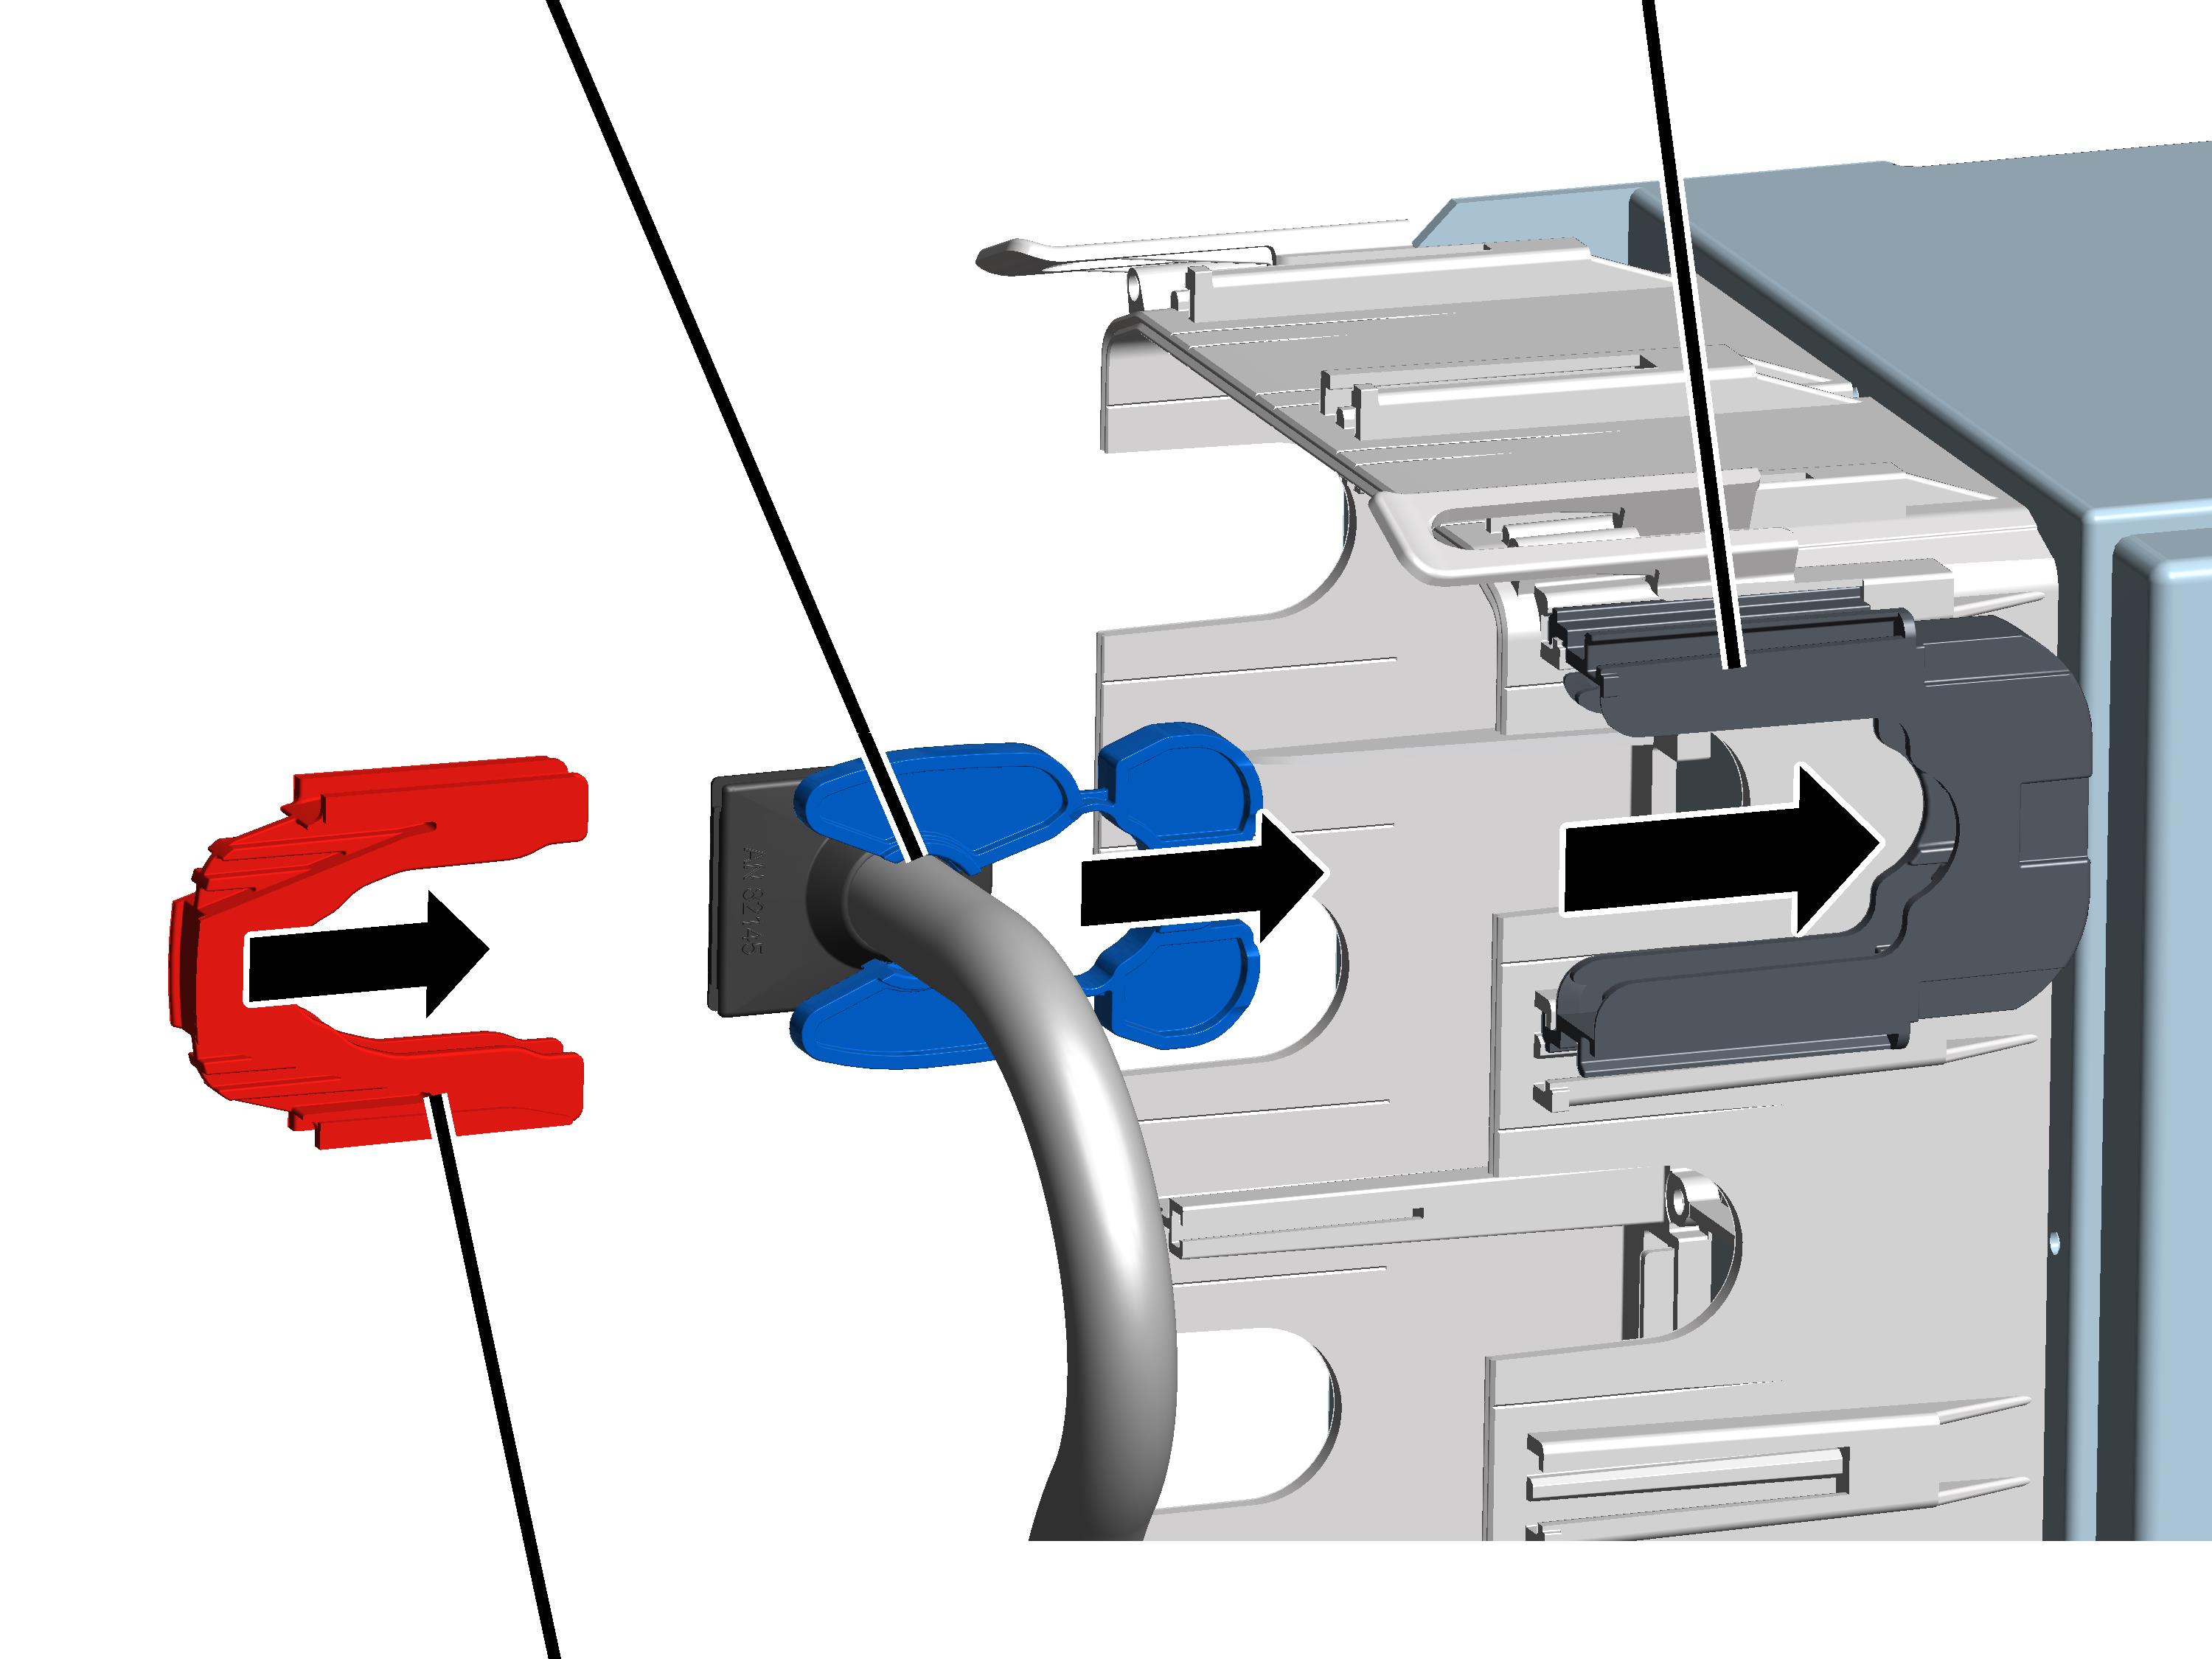
- Kablo gerginlik gidericisi temel birimini flanş gövdesine sokun ve yerine oturtun.
- Bağlantı kablosunu germe dili ile temel birime geçirin ve aynı anda plastik kablo bağlama parçasını (lastik) flanş gövdesindeki deliğe sokun.
- Kablo gerginlik gidericisi germe halkasını temel birime takın.
Plastik kablo bağlama parçasının emniyete alınması
Kablo bağı için delik
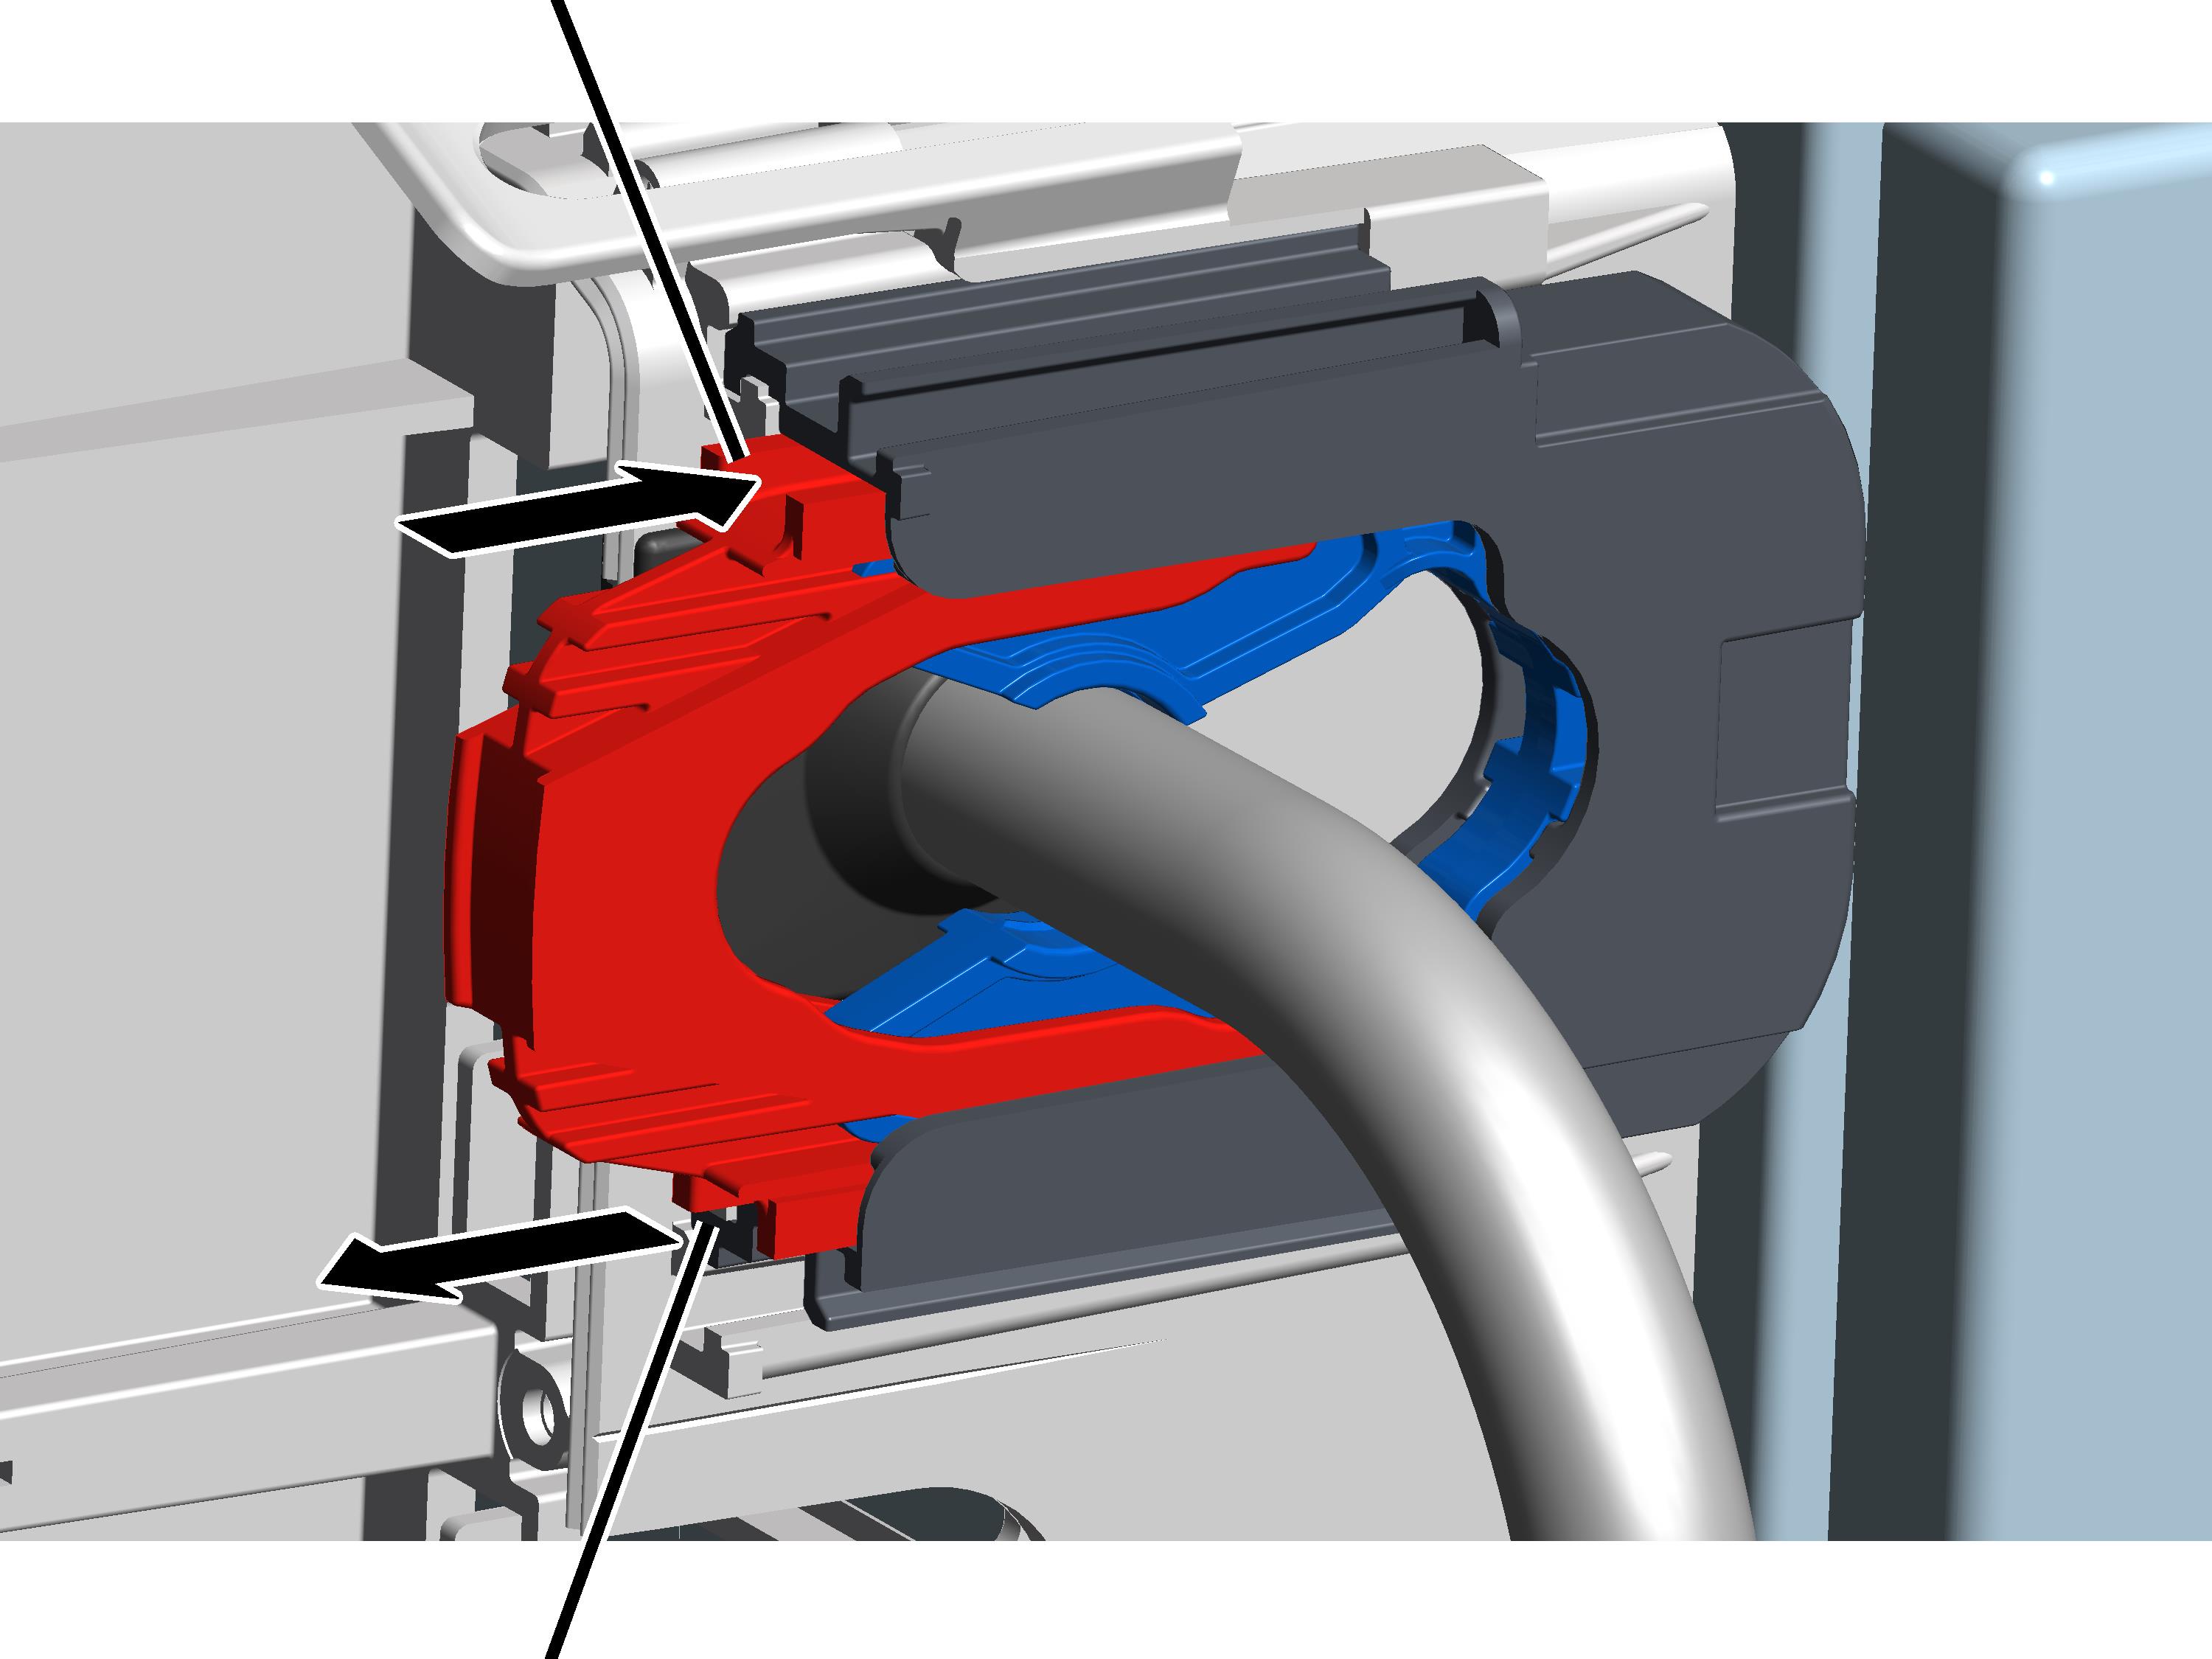
- Kablo bağını (resimde gösterilmemiştir) kablo gerginlik gidericisindeki deliğe sokun.
- Kablo bağı, kablo gerginlik gidericisi temel birimi boyunca ilerletilir ve diğer delikten dışarı çıkar.
- Kablo bağını birbirine takın ve el sıkılığında kapatın.
Kablo kılavuzunun monte edilmesi
Kablo gerginlik gidericisi temel birimiKablo kılavuzu
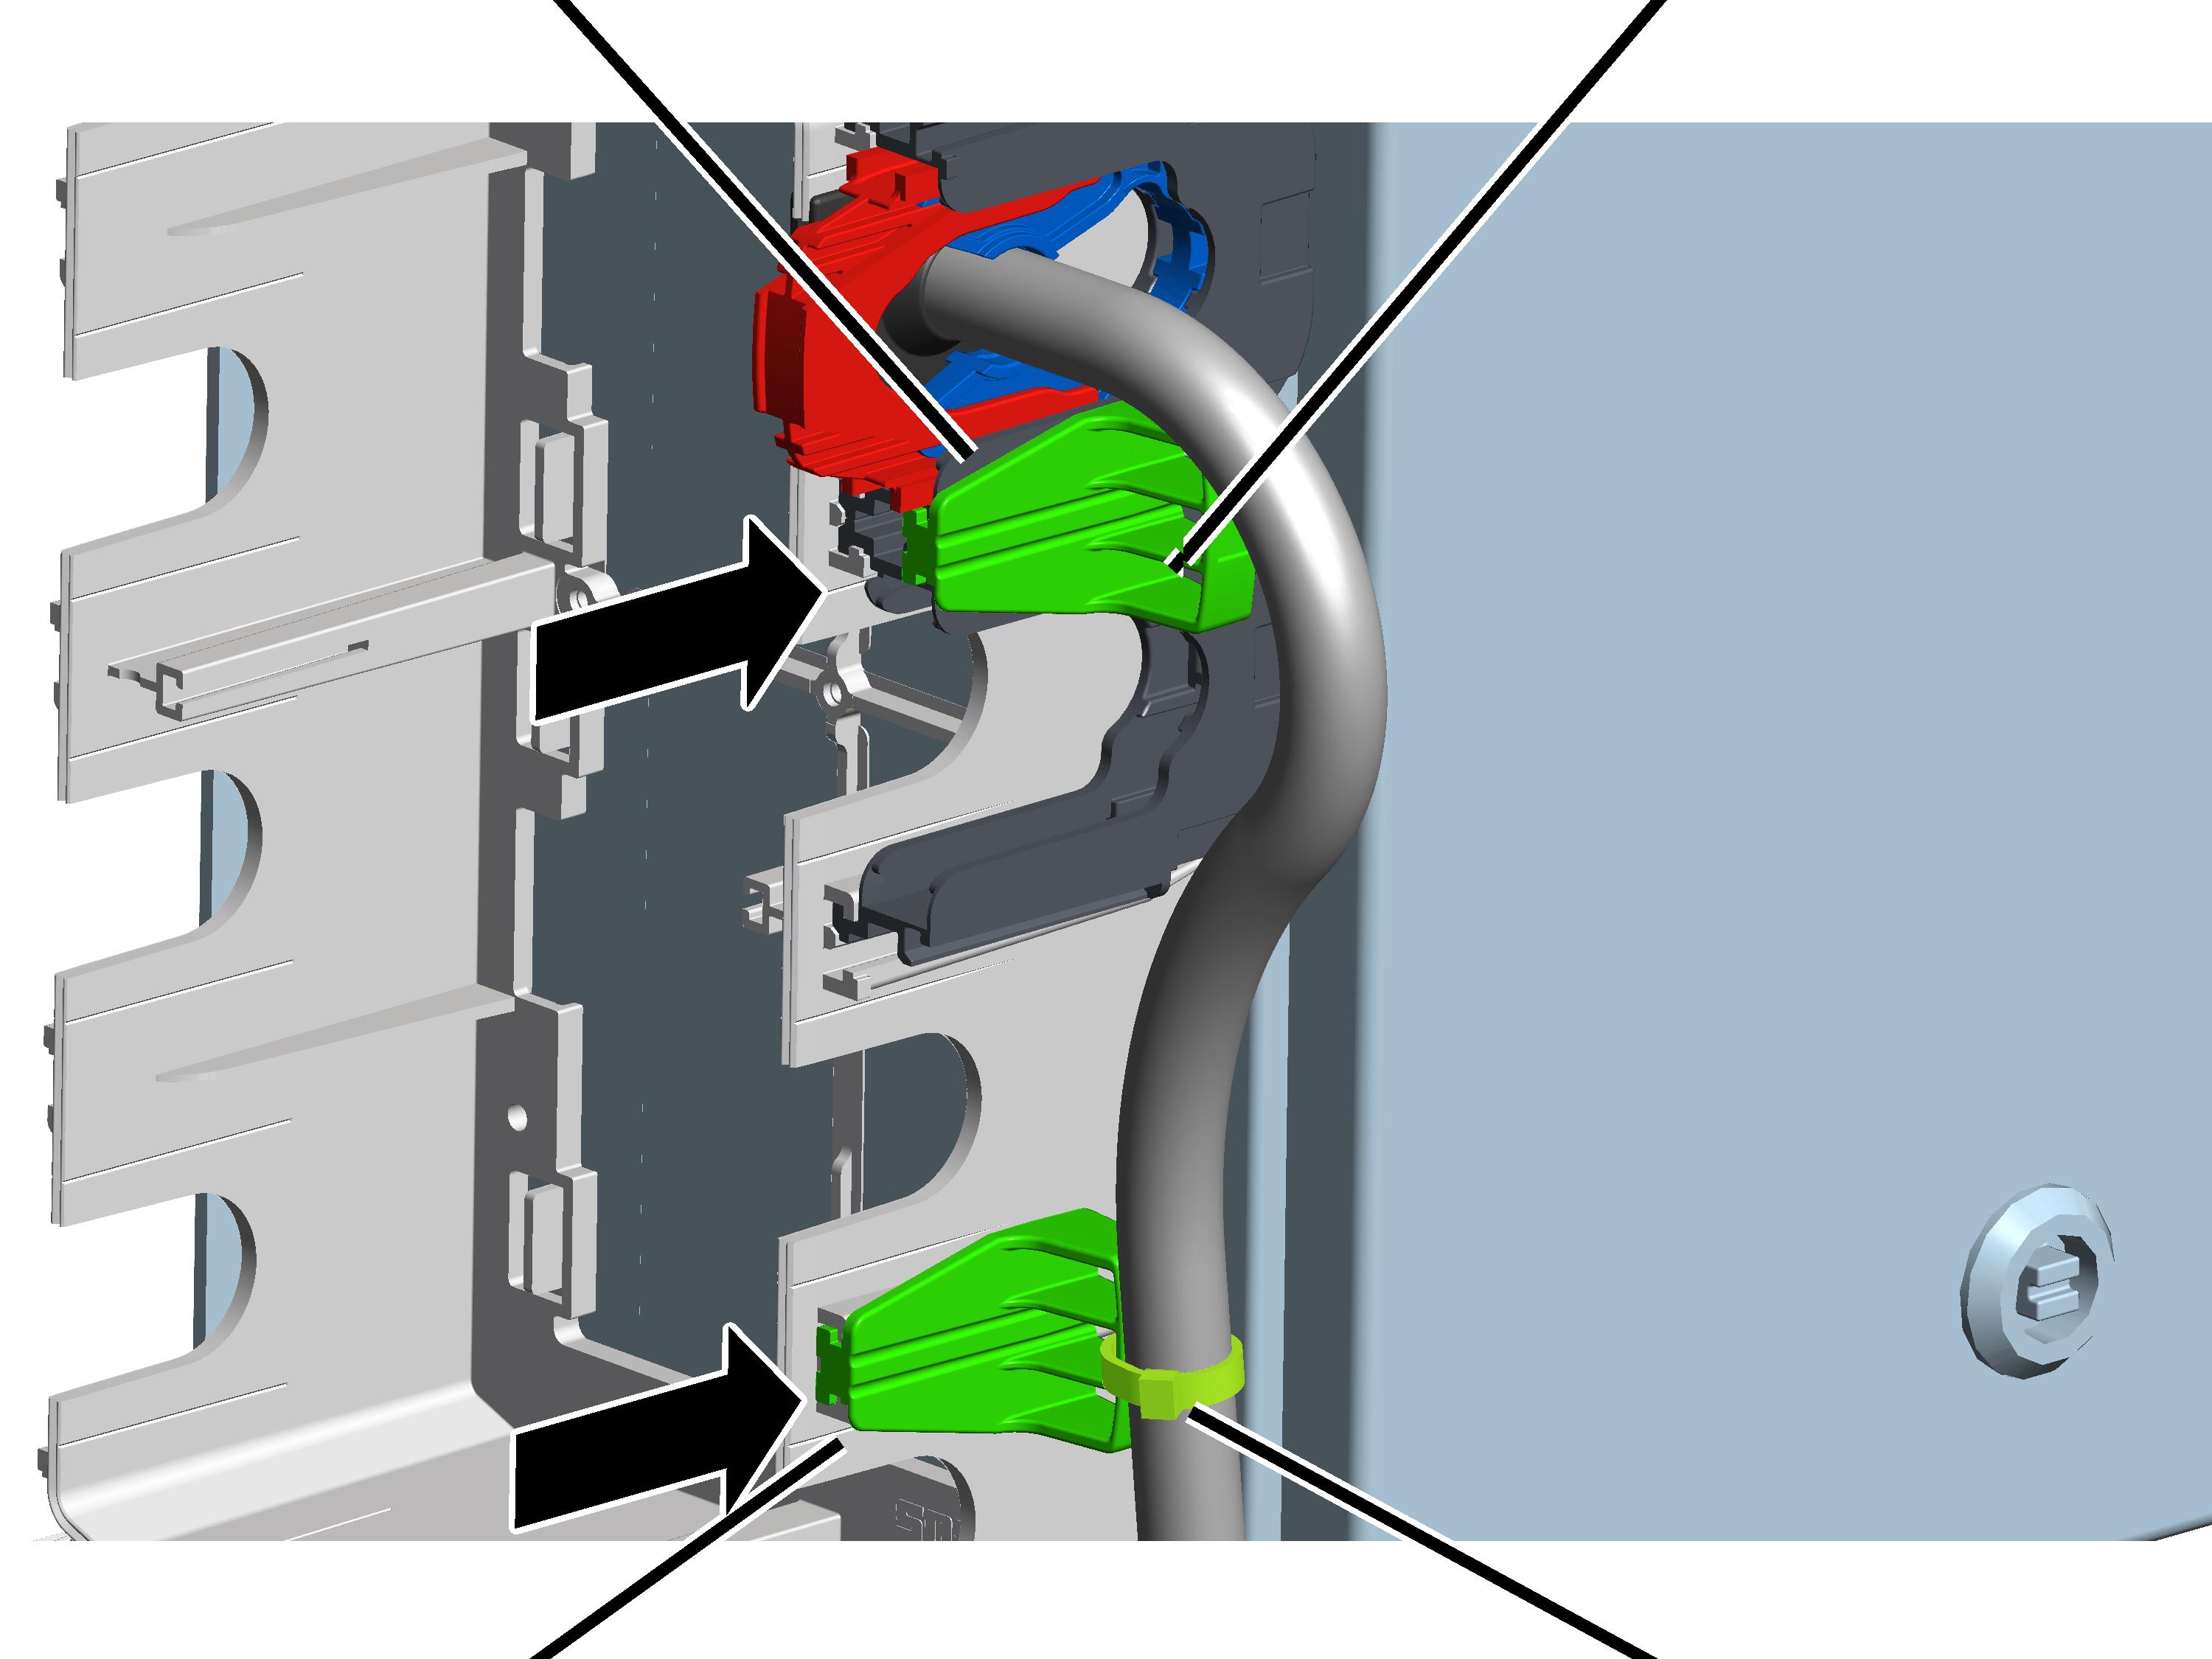
- Kablo kılavuzunu flanş gövdesindeki raya geçirin (resmin alt kısmı)
veya
Kablo kılavuzunu kablo gerginlik gidericisinin iki temel birimi arasındaki raya geçirin (resmin üst kısmı).
- Bağlantı kablosunu, kablo bağı ile kablo kılavuzuna tespit edin.
Flanş gövdesinin kapatılması
Kapatma klipsi
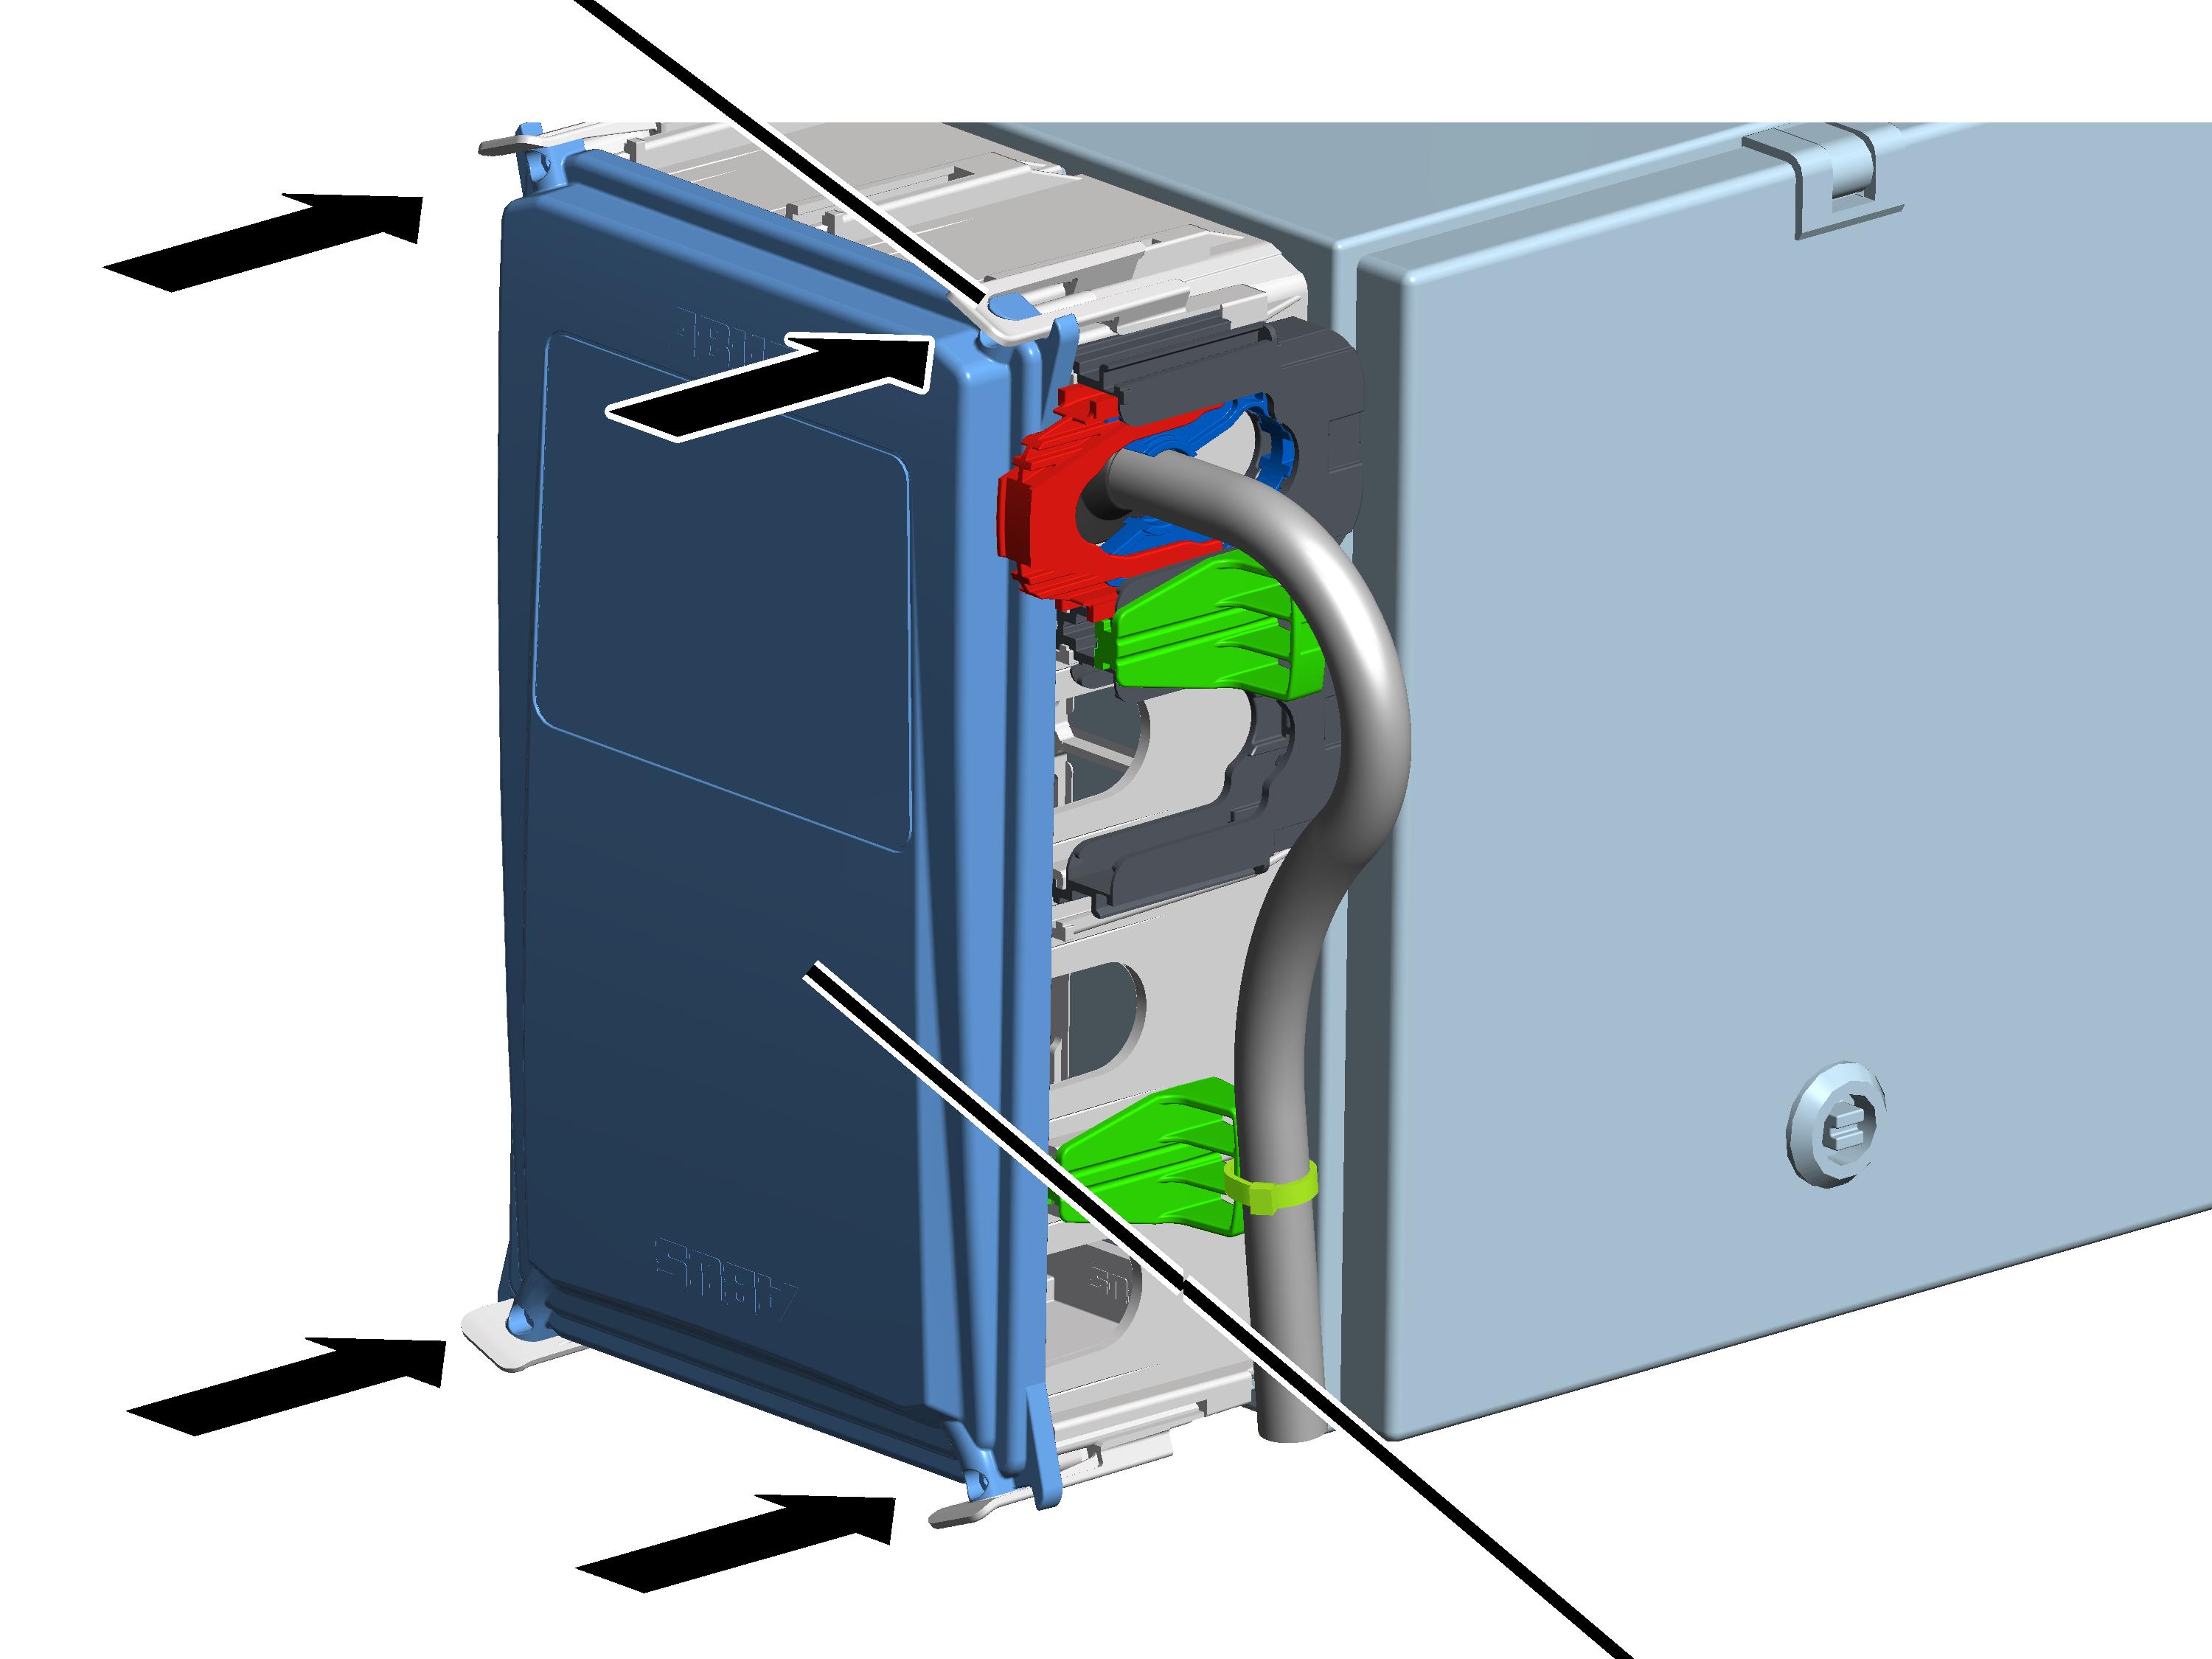
- Kapağı, her dört köşesi ile gövde üzerine yerleştirin.
- Kapağı, aynı zamanda her dört kapatma klipsi içine oturtun.
Kaldırma alt konum sınırlayıcısı için anahtarlama noktasının ayarlanması
Halatlı palanga, üç anahtarlama noktalı bir şanzıman sınır anahtarına sahiptir. Yedek sınırlayıcı ve kaldırma üst konum sınırlayıcısı fabrikada ayarlanmıştır. Kaldırma alt konum sınırlayıcısı yerinde ayarlanmalıdır.
Yük kancasının en düşük kanca konumuna yanaşılması
- Yük kancasını, arzu edilen en düşük kanca konumuna kadar aşağı doğru hareket ettirin.
- Yük kancası, hol zeminine temas etmemelidir.
- Halat, gevşek şekilde aşağıya sarkmamalıdır.
- Halat kılavuzu ile tambur gövdesi arasında belirli bir minimum mesafe bırakılmalıdır. Bu mesafe, bir sonraki işlem adımında belirlenir.
- Kanca yolu (en yüksek kanca konumu (= kanca ile yürüme tekerleği arası mesafe, C ölçüsü) ile en düşük kanca konumu arasındaki mesafe) model levhasında yazılı olandan daha büyük olmamalıdır.
Yalnızca bir halat kılavuzuna sahip halatlı palangada
Halat kılavuzu
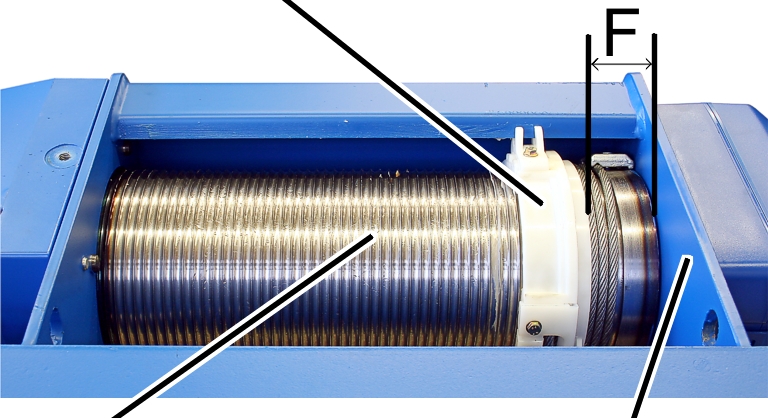
- Halat kılavuzu ile tambur gövdesi arasındaki 'F' mesafesini ölçün ve tabloyla karşılaştırın.
Halatlı palanga |
Ürün modeli |
Halat donam sayısı |
Mesafe 'F' |
|---|---|---|---|
GM 800 |
E, D, DA |
4/1 |
42 ± 2 |
GM 1000 |
E, D, |
4/1 2/1 |
56 ± 2 |
GM 2000 |
E, D, |
4/1 2/1 |
59 ± 2,5 |
GM 3000 |
E, D, |
4/1 2/1 |
73 ± 2,5 |
GM 5000 |
E, D, DA, DQA |
4/1 2/1 |
87,5 ± 3 |
GM 5000 |
D |
4/2 |
73 ± 2,5 |
GM 5000 |
Z |
4/2 8/2 |
87,5 ± 3 |
GM 6000 |
E, D, DA, DQA |
4/1 2/1 |
102 ± 3 |
GM 6000 |
Z |
4/2 8/2 |
102 ± 3 |
GM 7000 |
D, DA, |
2/1 4/1 6/1 |
131 ± 4 |
GM 7000 |
D |
4/2 8/2 |
87 ± 3 |
GM 7000 |
Z, ZA |
4/2 6/2 8/2 10/2 |
131 ± 4 |
Yalnızca iki halat kılavuzuna sahip halatlı palangada
Halat kılavuzu
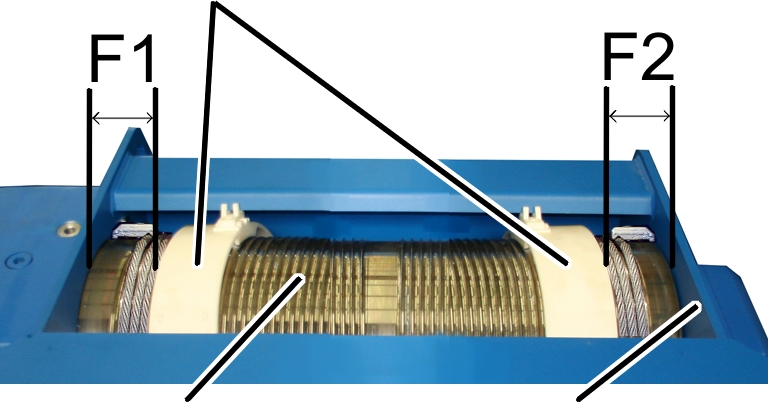
- Halat kılavuzu ile tambur gövdesi arasındaki 'F1' ve 'F2' mesafesini ölçün ve tabloyla karşılaştırın.
Halatlı palanga |
Mesafe 'F1' |
Mesafe 'F2' |
|---|---|---|
GM 5000 - D |
80 ± 3 |
76 ± 3 |
GM 7000 - D |
84 ± 3 |
87 ± 3 |
- Gerektiğinde yük kancasını 'F' veya 'F1' ve 'F2' mesafesine uyulacak şekilde yukarı hareket ettirin.
Sadece şanzıman sınır anahtarı 'GGS' olduğunda
Mührün çözülmesi
Mühür
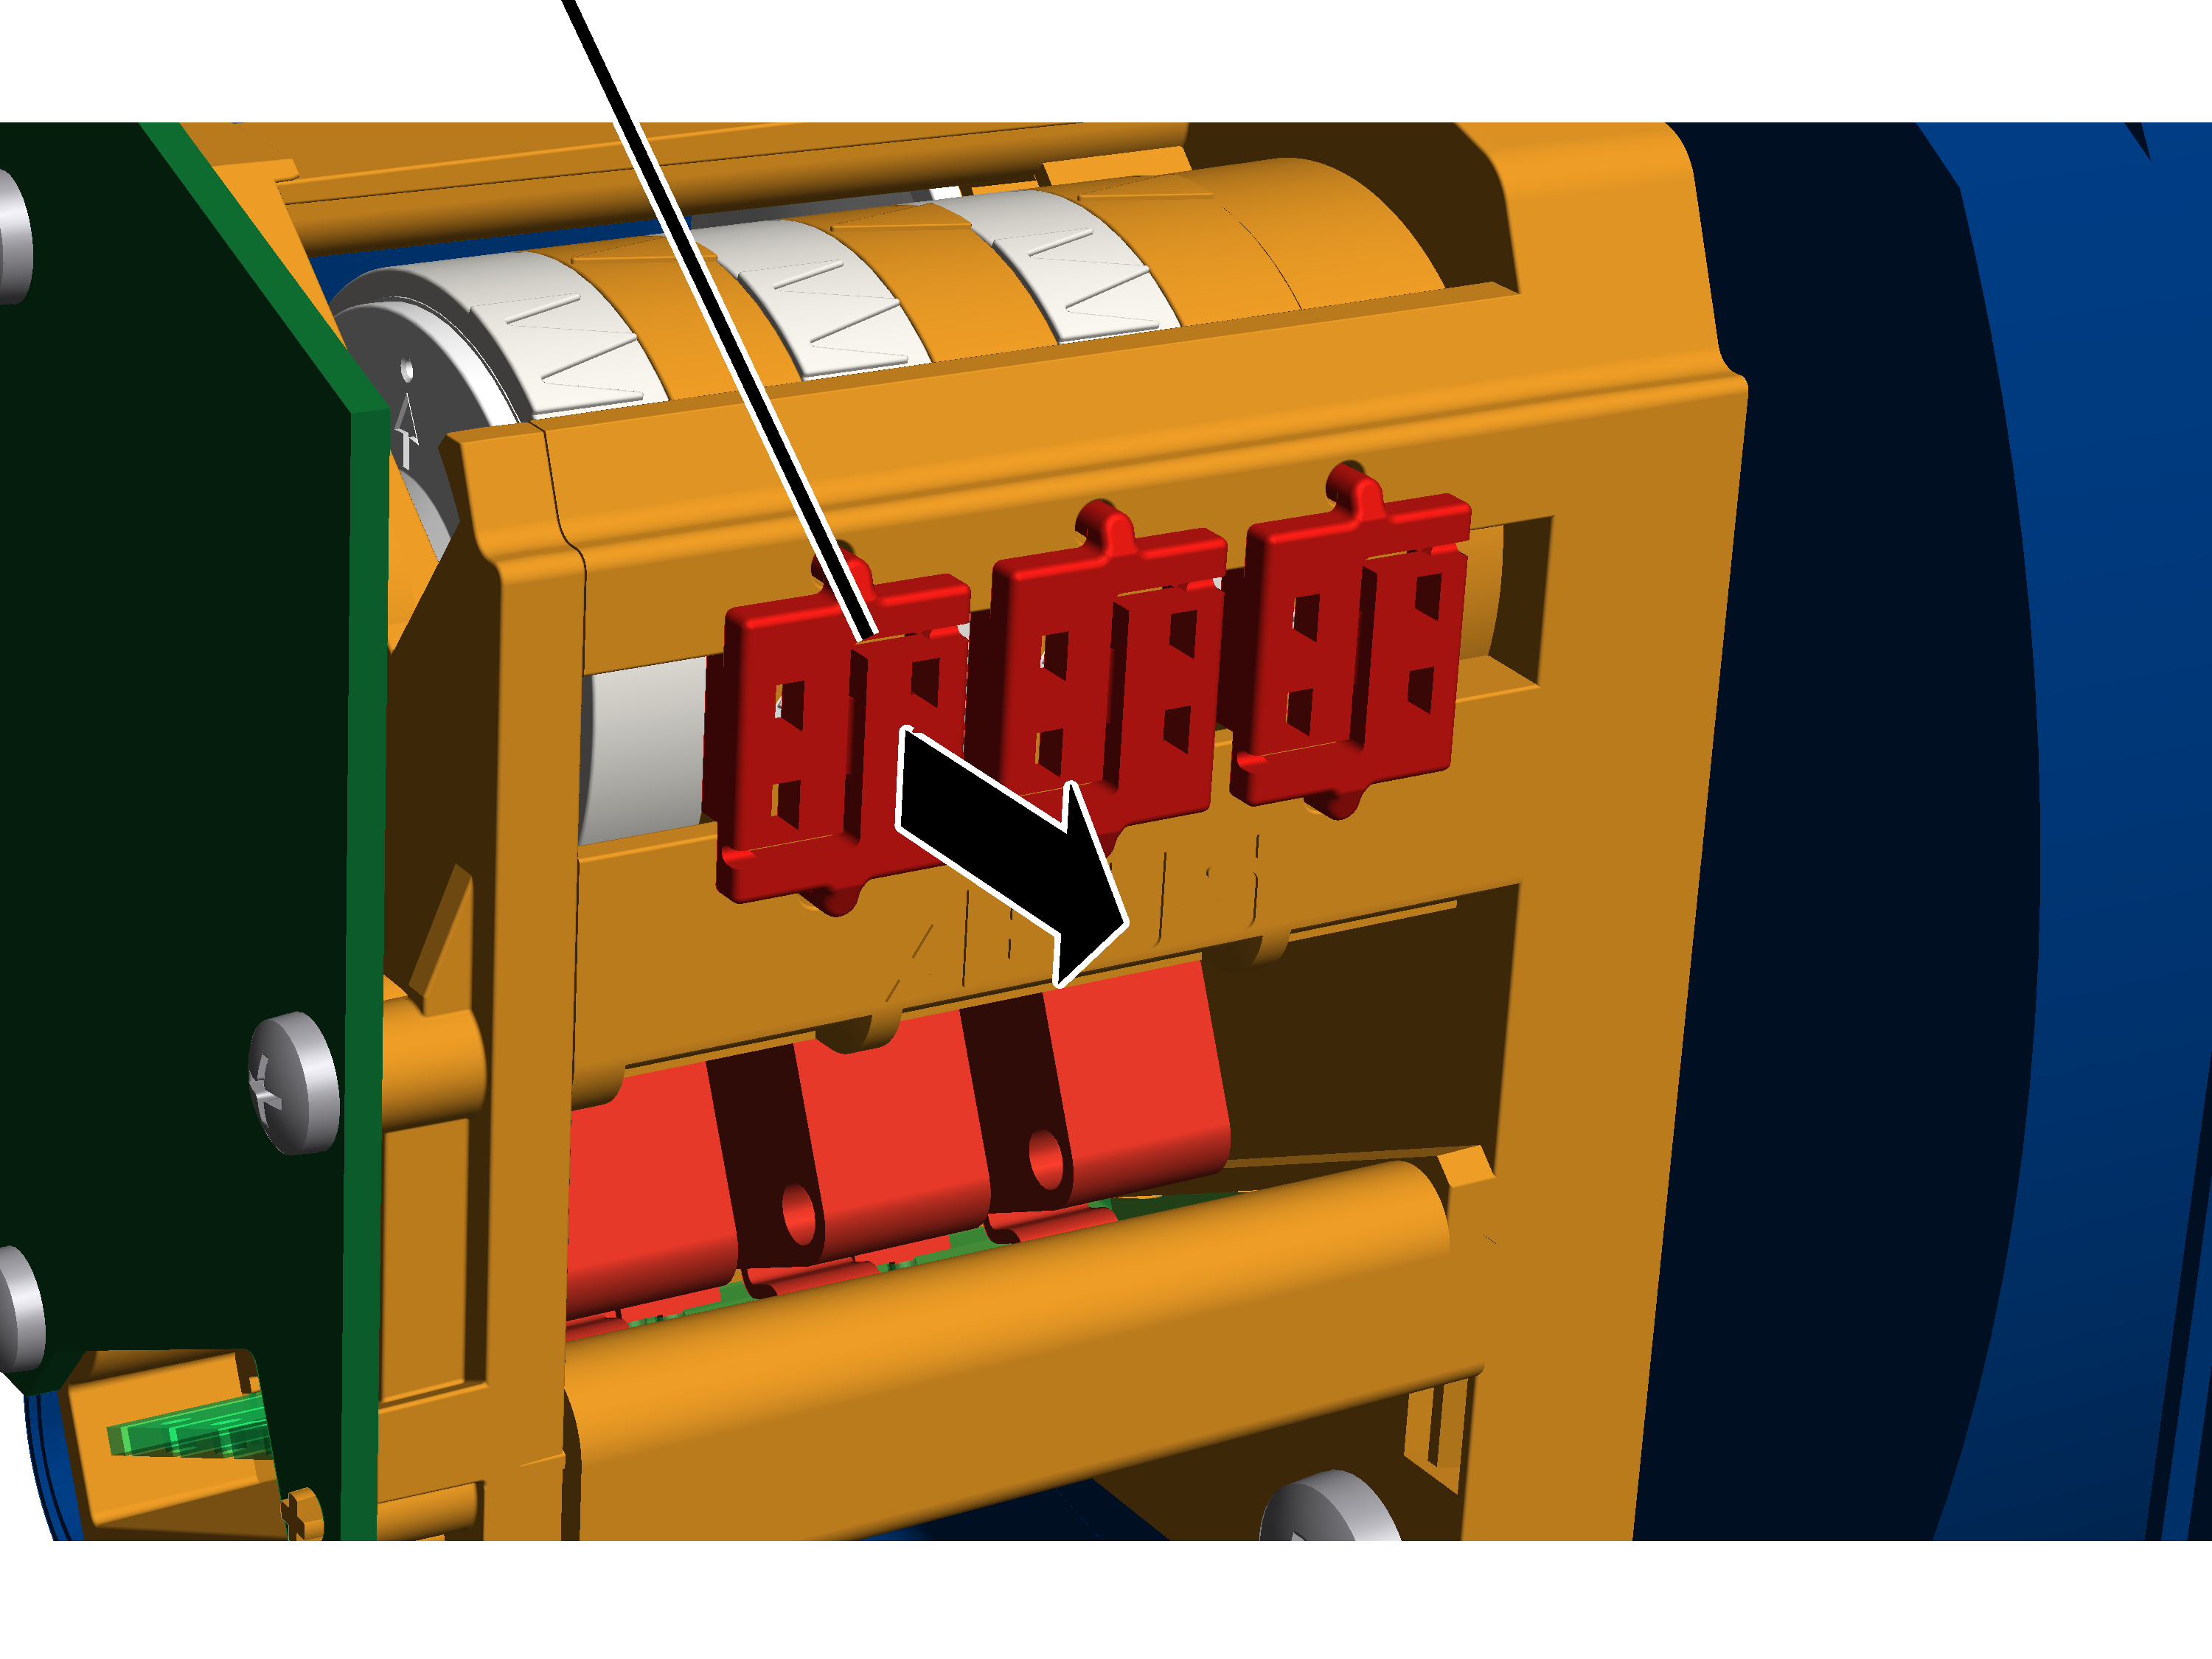
- Halat tamburunda kaldırma sınır anahtarı gövdesinin gövde kapağını alın.
- Mührü bir tornavida ile ortadan dışarıya doğru bastırın ve çıkarıp alın.
Kaldırma alt konum sınırlayıcısının ayarlanması
Kaldırma alt konum sınırlayıcısı, soldaki ayar vidası ile ayarlanır.
Kam halkasının beyaz göstergesiTuruncu gösterge
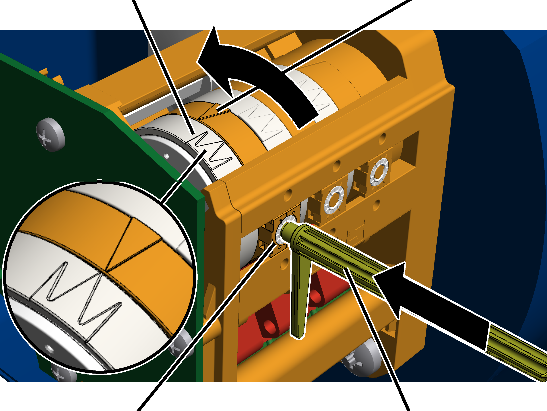
- Ayarlama anahtarını çıkarıp alın. Şanzıman sınır anahtarında iki askıya sabitlenmiştir.
Alternatif olarak 3.0 ağız enine sahip bir altı köşeli tornavida (en ideali döner tablalı) kullanılabilir.
Akülü matkap KULLANILMAMALIDIR.
- Ayarlama anahtarını ayar vidasının içine bastırın. Hafif baskı uygulanarak ayar vidasının içine bastırılmalıdır.
- Gerekirse: Ayar vidasını, kam halkasının beyaz göstergesi turuncu göstergenin sağında olana kadar çevirin. Turuncu göstergenin solunda veya tam olarak turuncu göstergenin üzerinde durmamalıdır.
Ortadaki beyaz ok, anahtarlama noktasının tam pozisyonunu gösterir, solundaki ve sağındaki iki beyaz ok ise şalt sahasının (anahtarlama gecikmesi) başını ve sonunu gösterir.
- Ayar vidasını, kam halkasının beyaz göstergesi saatin tersi yönünde dönecek şekilde çevirin. Beyaz gösterge tam olarak turuncu gösterge üzerinde durana ve bir klik sesi duyulana kadar çevirmeye devam edin.
- Sağa doğru çevirme, anahtarlama noktasını aşağı kaydırır.
- Sola doğru çevirme, anahtarlama noktasını yukarı kaydırır.
- En düşük kanca konumunun anahtarlama noktası şimdi ayarlanmıştır. Yük kancası, normal işletimde öncesinde frenlendiğinde bu anahtarlama noktasında durur. Frenleme mesafesi bir sonraki adımda ABUControl tarafından otomatik olarak saptanır.
Yalnızca şanzıman sınır anahtarı 'GPK' olduğunda
Kaldırma alt konum sınırlayıcısının ayarlanması
Kaldırma alt konum sınırlayıcısı, ön ayar vidası ile ayarlanır.
Mikro şalterAnahtarlama mandalı
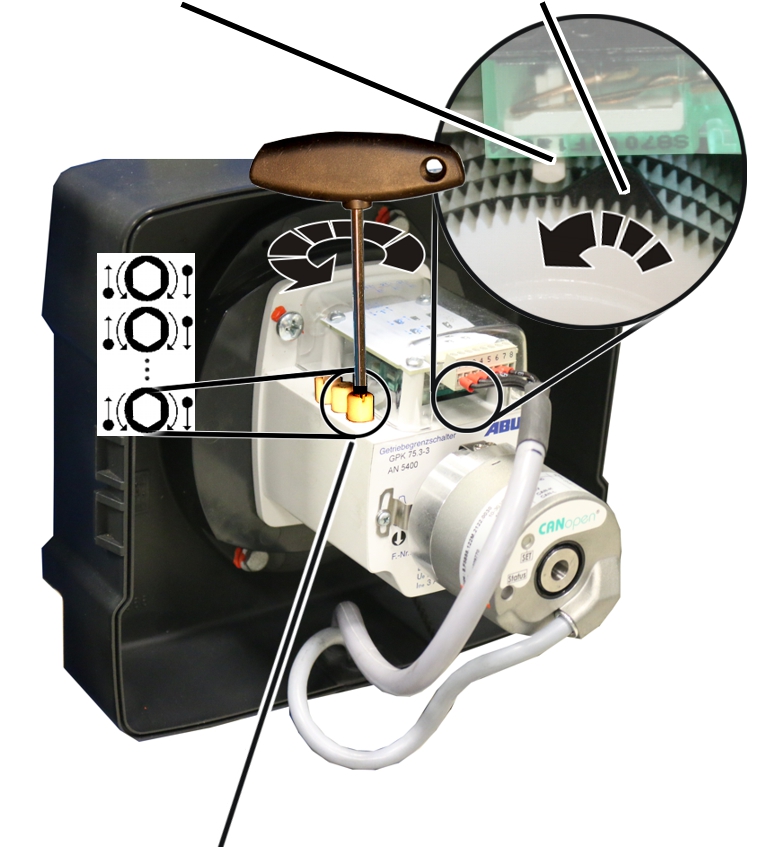
- Ön ayar vidasını o kadar çevirin ki anahtarlama mandalı, mikro şalterin sağında dursun. Mikro şalterin solunda ya da tam mikro şalterin üstünde durmamalıdır.
- Ayar vidasını, anahtarlama mandalı saat yönünün tersine mikro şaltere basana ve bir klik sesi duyulana kadar sola çevirin.
- En düşük kanca konumunun anahtarlama noktası şimdi ayarlanmıştır. Yük kancası, normal işletimde öncesinde frenlendiğinde bu anahtarlama noktasında durur. Frenleme mesafesi bir sonraki adımda ABUControl tarafından otomatik olarak saptanır.
- Şimdi, yük kancasının en düşük kanca konumu belirlenmiştir.
Frenleme mesafesinin saptanması
Yük kancası, normal işletimde en düşük kanca konumunda durmadan önce düşük kaldırma hızına frenlenir.
Bu bağlamdaki frenleme mesafesi, ABUControl tarafından otomatik olarak saptanır.
- Yük kancasını yük olmadan birkaç metre yukarı hareket ettirin.
- Yük kancasını yüksek kaldırma hızıyla aşağı hareket ettirin.
- Yük kancası, en düşük kanca konumunda durur.
Anahtarlama noktasının daha önce nasıl değiştirildiğine bağlı olarak yük kancası yüksek kaldırma hızıyla anahtarlama noktasına hareket edebilir ve orada aniden durabilir veya yük kancası olması gerekenden daha erken frenlenir ve uzun bir yolda sadece düşük kaldırma hızıyla hareket edebilir.
Yük kancasının çok uzun süre düşük kaldırma hızıyla hareket etmesi gerektiğinde, fren evresinin son pozisyonu manuel olarak değiştirilebilir. Bakınız "Kaldırma tertibatı tahrik düzeni fren evresinin son pozisyonunun geçici olarak değiştirilmesi ".
- ABUControl, en düşük kanca konumunun yeni anahtarlama noktasını kaydeder ve gerekli frenleme mesafesini otomatik olarak hesaplar.
Anahtarlama noktasına bir sonraki harekette:
- Yük kancası, (o anki kaldırma hızına bağlı olarak) en düşük kanca konumuna ulaşmadan hemen önce düşük kaldırma hızına frenler.
- Yük kancası, anahtarlama noktasından hemen önce sadece düşük kaldırma hızıyla hareket eder.
- Yük kancası, anahtarlama noktasında durur.
Ayarın kontrol edilmesi
- Yük kancasını yukarı doğru hareket ettirin.
- Düşük ve yüksek kaldırma hızında yük kancasını indirin ve yük kancasının en düşük kanca konumunda durup durmadığını kontrol edin.
Sadece şanzıman sınır anahtarı 'GGS' olduğunda
Ayar vidalarının mühürlenmesi
Mühür
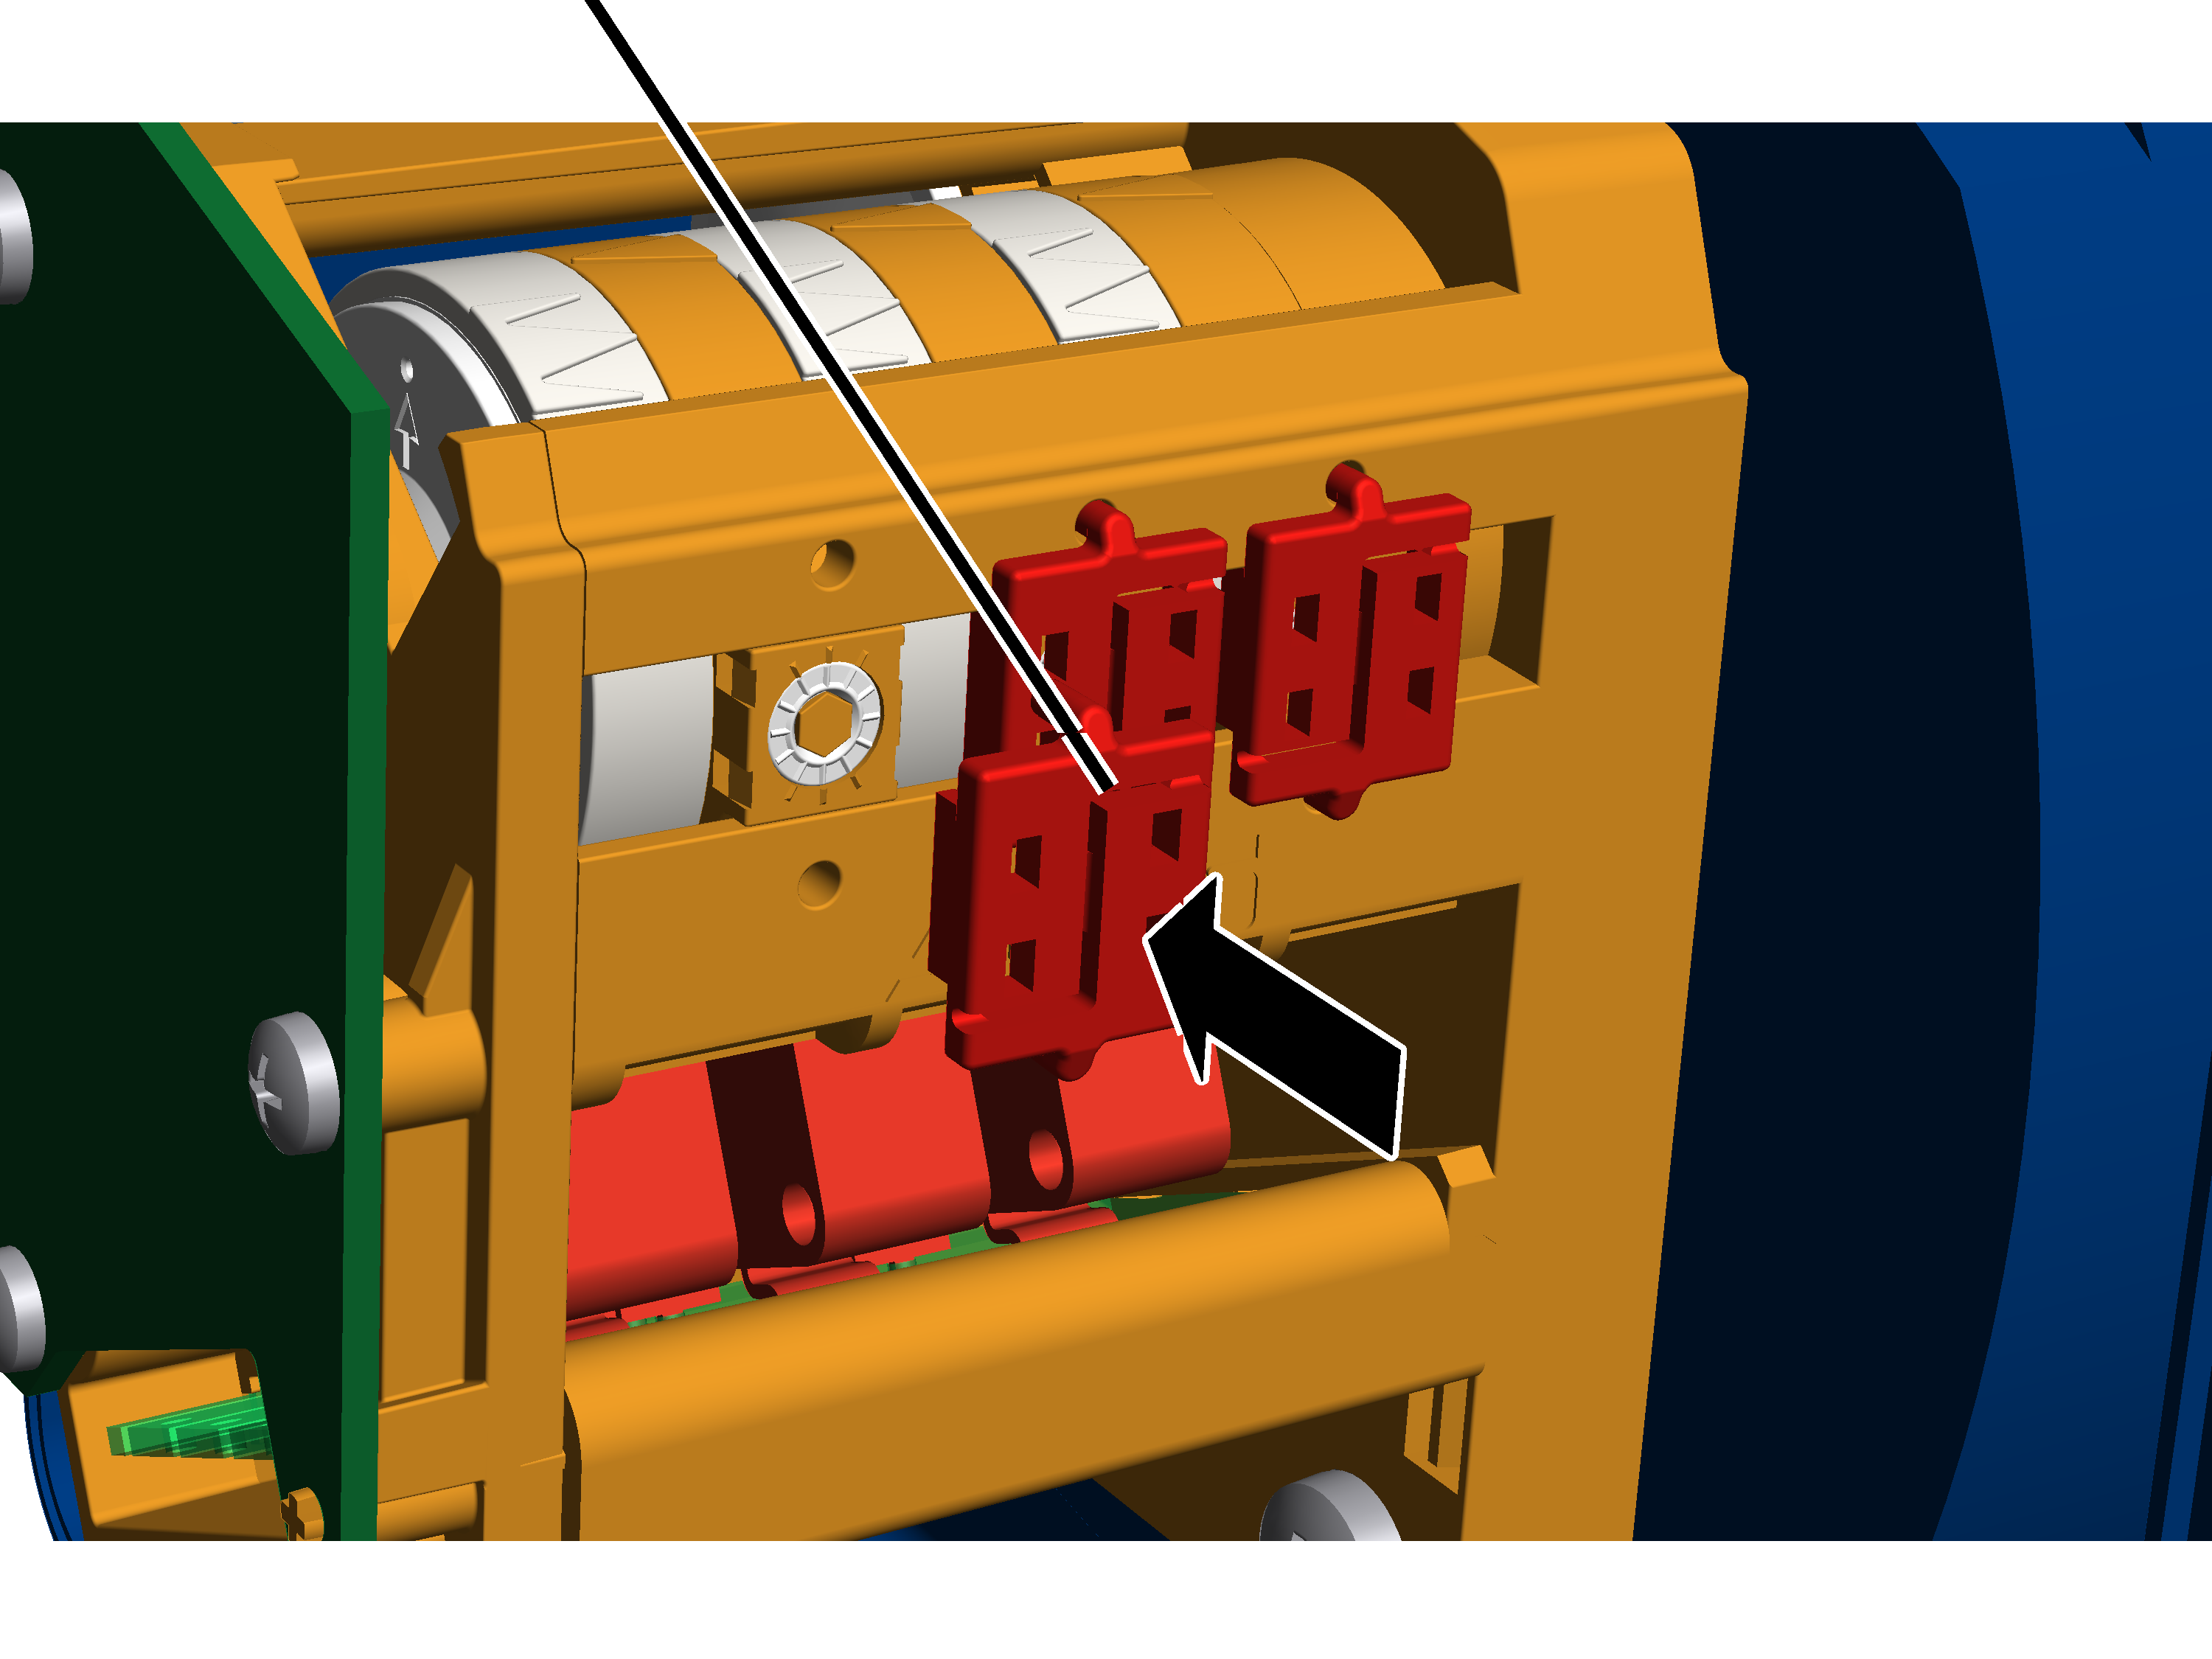
- Mührü ayar vidasının üzerine takın ve içeri bastırın.
Mesafe sensörünün monte edilmesi, ayarlanması ve tanıtılması
Kedi arabası hareketi mesafe sensörü olduğunda: Kedi arabaları, lazer ışını aracılığıyla mesafe sensörü üzerinden ana kirişin sonuna olan mesafelerini ölçer. Bu ölçüm aracılığıyla önceden durdurma ve son konum durdurma tertibatı (normalde kullanılan çapraz kol anahtarı yerine) ve iki kedi arabası için buradan hesaplanan pozisyon sayesinde çarpmayı önleyici emniyet düzeni (normalde kullanılan yansıtmalı ışık bariyeri yerine) devreye alınır. İki kedi arabası birlikte işletilirken iki kedi arabası arasında her zaman sabit kalan mesafe de buradan hesaplanır ve uygun şekilde ayarlanır.
Vinç hareketi mesafe sensörü olduğunda: Vinçler, lazer ışını aracılığıyla mesafe sensörü üzerinden karşı vince (veya iki karşı vince) olan mesafelerini ölçer. Bu ölçüm aracılığıyla karşı vince veya karşı vinçlere olan önceden durdurma ve son konum durdurma tertibatı devreye alınır (normalde kullanılan yansıtmalı ışık bariyerleri yerine). Tandem işletiminde her zaman aynı kalan mesafe de bu şekilde ayarlanır. Vinç yürüme yolunun sonuna olan önceden durdurma ve son konum durdurma tertibatı, çapraz kol anahtarları üzerinden gerçekleşir.
Statik nedenli bir vinç mesafesi denetleyicisi veya yüke bağlı vinç mesafesi denetleyicisi olduğunda genelde yansıtmalı ışık bariyerleri veya tek yönlü ışık bariyerleri kullanılmaktadır. Atölye profili kontrol düzeninde çapraz kol anahtarları ya da bir mutlak değer ölçüm sistemi kullanılır.
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı oturum açmış olmalıdır.
Genel bakış: Mesafe sensörü ve reflektör
- Vinç hareketi mesafe sensörü olduğunda: Vincin mesafe sensörü ve karşı vinç mesafe sensörünün reflektörü, hareket takımı kirişinde ortak bir bağlantı düzeneğine tespit edilir. Buna göre karşı vinçteki mesafe sensörü ve reflektör düzeni tersinedir. Mesafe sensörünün lazer ışınları kesişmemelidir.
- GM modular halatlı palangada kedi arabası mesafe sensörü olduğunda: Mesafe sensörü, bağlantı düzeneğinde yanlamasına halat tamburunun kapağına sürülür. Reflektör, yapışkan folyo olarak vincin hareket takımı kirişine yapıştırılır veya bir kare boruya tespit edilir.
- GM kompakt halatlı palangada kedi arabası hareketi mesafe sensörü olduğunda: Mesafe sensörü, bir manyetik bağlantı düzeneği ile kedi arabası çatkı çerçevesine monte edilir. Reflektör, yapışkan folyo olarak vincin hareket takımı kirişine yapıştırılır veya bir kare boruya tespit edilir.
Mesafe sensörünün monte edilmesi
Mesafe sensörü ya bir bağlantı düzeneği ile hareket takımı kirişinde bir kare boruya tespit edilir ya da bir manyetik bağlantı düzeneği ile halatlı palangaya takılır.
Sadece kare boru üzerinde mesafe sensörü olduğunda
Işık bariyerleri için bağlantı düzeneklerinin monte edilmesi
Vida dişli kenet demiri
- Bağlantı düzeneğini hareket takımı kirişine tespit edin.
- Bağlantı düzeneğini, vida dişli kenet demiri ile vidalayarak tespit edin.
Vida dişli kenet demiri |
Sıkma momenti |
|---|---|
M8 |
25 Nm |
M10 |
50 Nm |
M12 |
75 Nm |
- Boru kelepçelerini (2 adet) üzerine iterek yerleştirin ve emniyete alın.
- Kare boruyu, boru kelepçelerinin içine itin ve vidalayarak tespit edin.
AdaptörTespit plakası
- Tüm bağlantı düzeneğini kare boruya geçirin.
- Bağlantı düzeneğini kiriş somunlar M8 (4 adet) ile el sıkılığında sıkın.
- Mesafe sensörünü tespit plakası üzerindeki adaptöre sokun ve vidaları sıkın.
Sadece manyetik tutucu üzerinde mesafe sensörü olduğunda
- Aşağıdaki çizimlerden uygun ürün büyüklüğünü ve ürün modelini seçin.
- Aşağıdaki tablolardan A ve B ölçülerini okuyun.
Manyetik bağlantı düzeneği
Mıknatıslı tutucunun halatlı palanga E'de montaj pozisyonu
Ürün büyüklüğü |
A ölçüsü |
B ölçüsü |
|---|---|---|
800 4/1 |
130 |
100 |
1000 2/1 |
130 |
130 |
1000 4/1 |
130 |
130 |
2000 2/1 |
130 |
130 |
2000 4/1 |
130 |
160 |
3000 2/1 |
130 |
160 |
3000 4/1 |
130 |
160 |
5000 2/1 |
130 |
160 |
5000 4/1 |
130 |
200 |
6000 2/1 |
130 |
160 |
Mıknatıslı tutucunun halatlı palanga S'de montaj pozisyonu. C ölçüsünü dikkate alın ve mesafe sensörünü olabildiğince ortalayarak halat mekanizmasına tespit edin.
Ürün büyüklüğü |
A ölçüsü |
|---|---|
800 4/1 |
140 |
1000 4/1 |
180 |
2000 4/1 |
180 |
3000 2/1 |
180 |
3000 4/1 |
245 |
Mıknatıslı tutucunun halatlı palanga U'da montaj pozisyonu. Sol ve sağ mesafe sensörü pozisyonlarının farklı olduğunu dikkate alın.
Ürün büyüklüğü |
A ölçüsü |
B ölçüsü |
C ölçüsü |
D ölçüsü |
|---|---|---|---|---|
5000 4/1 |
330 |
350 |
310 |
660 |
6000 2/1 |
325 |
640 |
285 |
560 |
6000 4/1 |
400 |
320 |
370 |
595 |
7000 2/1 |
360 |
420 |
450 |
550 |
Mıknatıslı tutucunun halatlı palanga D'de montaj pozisyonu.
Ürün büyüklüğü |
A ölçüsü |
B ölçüsü |
|---|---|---|
800 4/1 |
210 |
60 |
1000 4/1 |
200 |
50 |
2000 2/1 |
200 |
50 |
2000 4/1 |
200 |
50 |
3000 2/1 |
225 |
50 |
3000 4/1 |
225 |
50 |
5000 2/1 |
200 |
50 |
5000 4/1 |
130 |
50 |
5000 4/2 |
200 |
50 |
5000 6/1 |
130 |
50 |
6000 2/1 |
200 |
45 |
6000 4/1 |
170 |
50 |
6000 6/1 |
200 |
50 |
7000 2/1 |
190 |
50 |
7000 4/1 |
190 |
50 |
7000 4/2 |
190 |
50 |
7000 6/1 |
190 |
60 |
7000 8/2 |
190 |
50 |
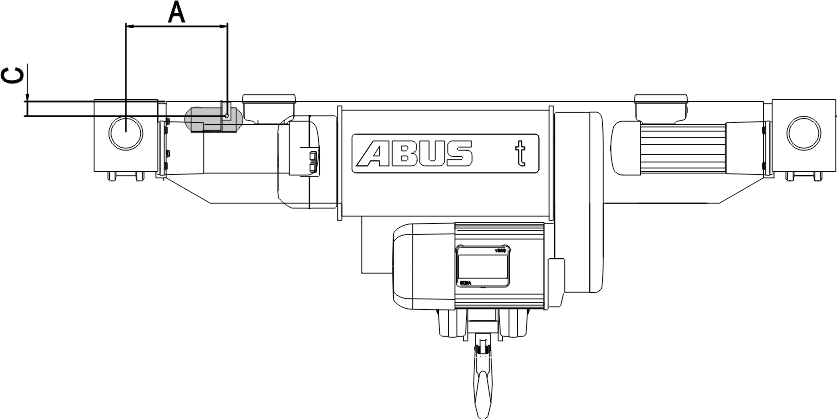
Mıknatıslı tutucunun halatlı palanga DA'da montaj pozisyonu.
Ürün büyüklüğü |
A ölçüsü |
C ölçüsü |
|---|---|---|
800 4/1 |
540 |
30 |
1000 4/1 |
250 |
35 |
2000 2/1 |
520 |
55 |
2000 4/1 |
520 |
55 |
3000 2/1 |
470 |
50 |
3000 4/1 |
550 |
60 |
5000 2/1 |
550 |
45 |
5000 4/1 |
610 |
55 |
6000 2/1 |
565 |
50 |
6000 4/1 |
700 |
55 |
7000 2/1 |
590 |
70 |
7000 4/1 |
390 |
170 |
7000 6/1 |
350 |
200 |
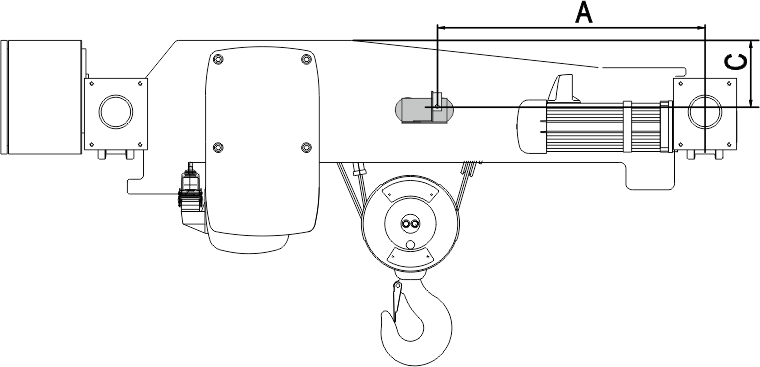
Mıknatıslı tutucunun halatlı palanga DQA'da montaj pozisyonu. C ölçüsünü dikkate alın ve mesafe sensörünü olabildiğince ortalayarak halat mekanizmasına tespit edin.
Ürün büyüklüğü |
Dingil mesafesi |
C ölçüsü |
|---|---|---|
2000 |
1400 |
100 |
3000 |
1400 |
85 |
2000 |
1600 |
100 |
3000 |
1600 |
85 |
5000 |
1600 |
75 |
6000 |
1600 |
80 |
2000 |
2000 |
95 |
3000 |
2000 |
85 |
5000 |
2000 |
75 |
6000 |
2000 |
85 |
2000 |
2500 |
100 |
3000 |
2500 |
80 |
5000 |
2500 |
75 |
6000 |
2500 |
85 |
7000 |
2500 |
100 |
7000 |
3000 |
100 |
7000 |
3500 |
100 |
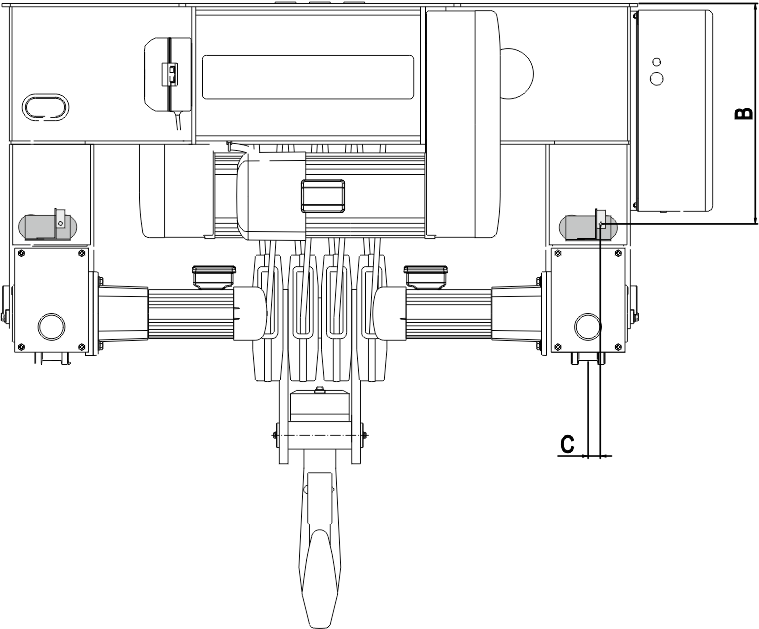
Mıknatıslı tutucunun halatlı palanga Z'de montaj pozisyonu.
Ürün büyüklüğü |
B ölçüsü |
|---|---|
5000 4/2 |
535 |
5000 8/2 |
580 |
6000 4/2 |
565 |
6000 8/2 |
570 |
7000 4/2 |
725 |
7000 6/2 |
850 |
7000 8/2 |
660 |
7000 10/2 |
300 |
7000 12/2 |
470 |
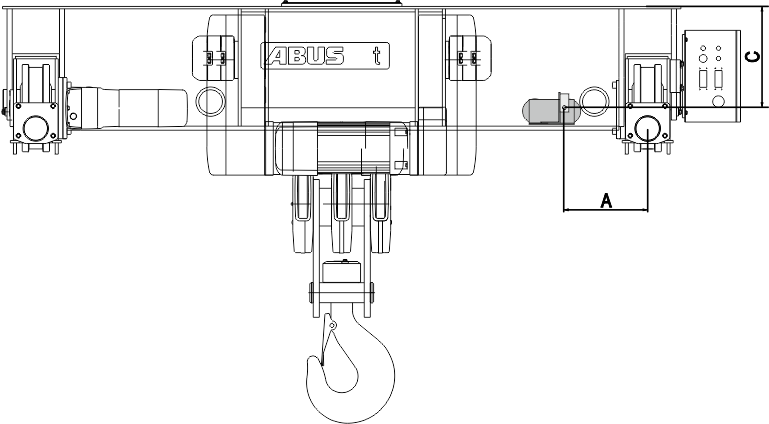
Mıknatıslı tutucunun halatlı palanga ZA'da montaj pozisyonu.
Ürün büyüklüğü |
A ölçüsü |
C ölçüsü |
|---|---|---|
5000 8/2 |
315 |
355 |
6000 8/2 |
315 |
200 |
7000 6/2 |
440 |
500 |
7000 8/2 |
420 |
482 |
7000 10/2 |
500 |
570 |
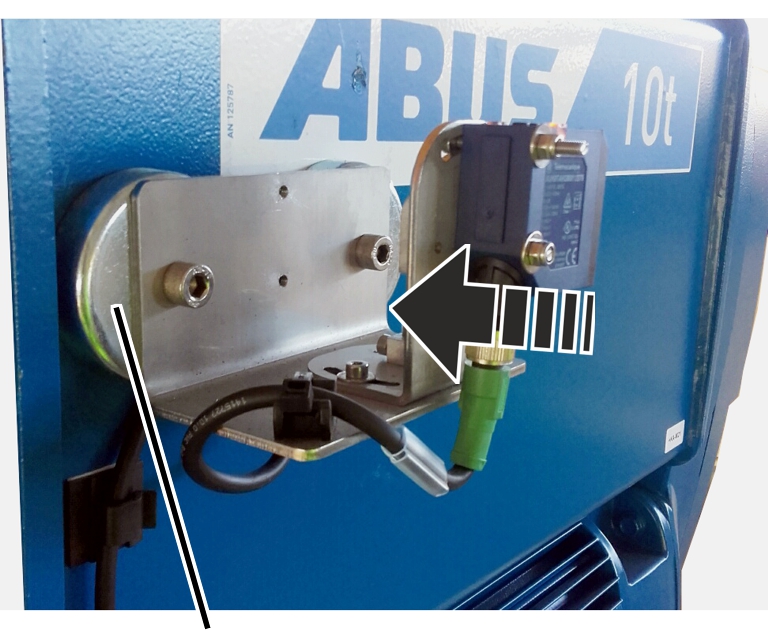
- Mıknatıslı tutucuyu halatlı palangaya takın.
Mesafe sensöründe belirtilen pozisyon, lazer ışınının mesafe sensöründen çıktığı noktadır.
Montaj durumuna göre manyetik bağlantı düzeneği pozisyonu önceden işaretlenmiş olabilir.
Sadece GM modular halatlı palanga olduğunda
Tambur tarafı
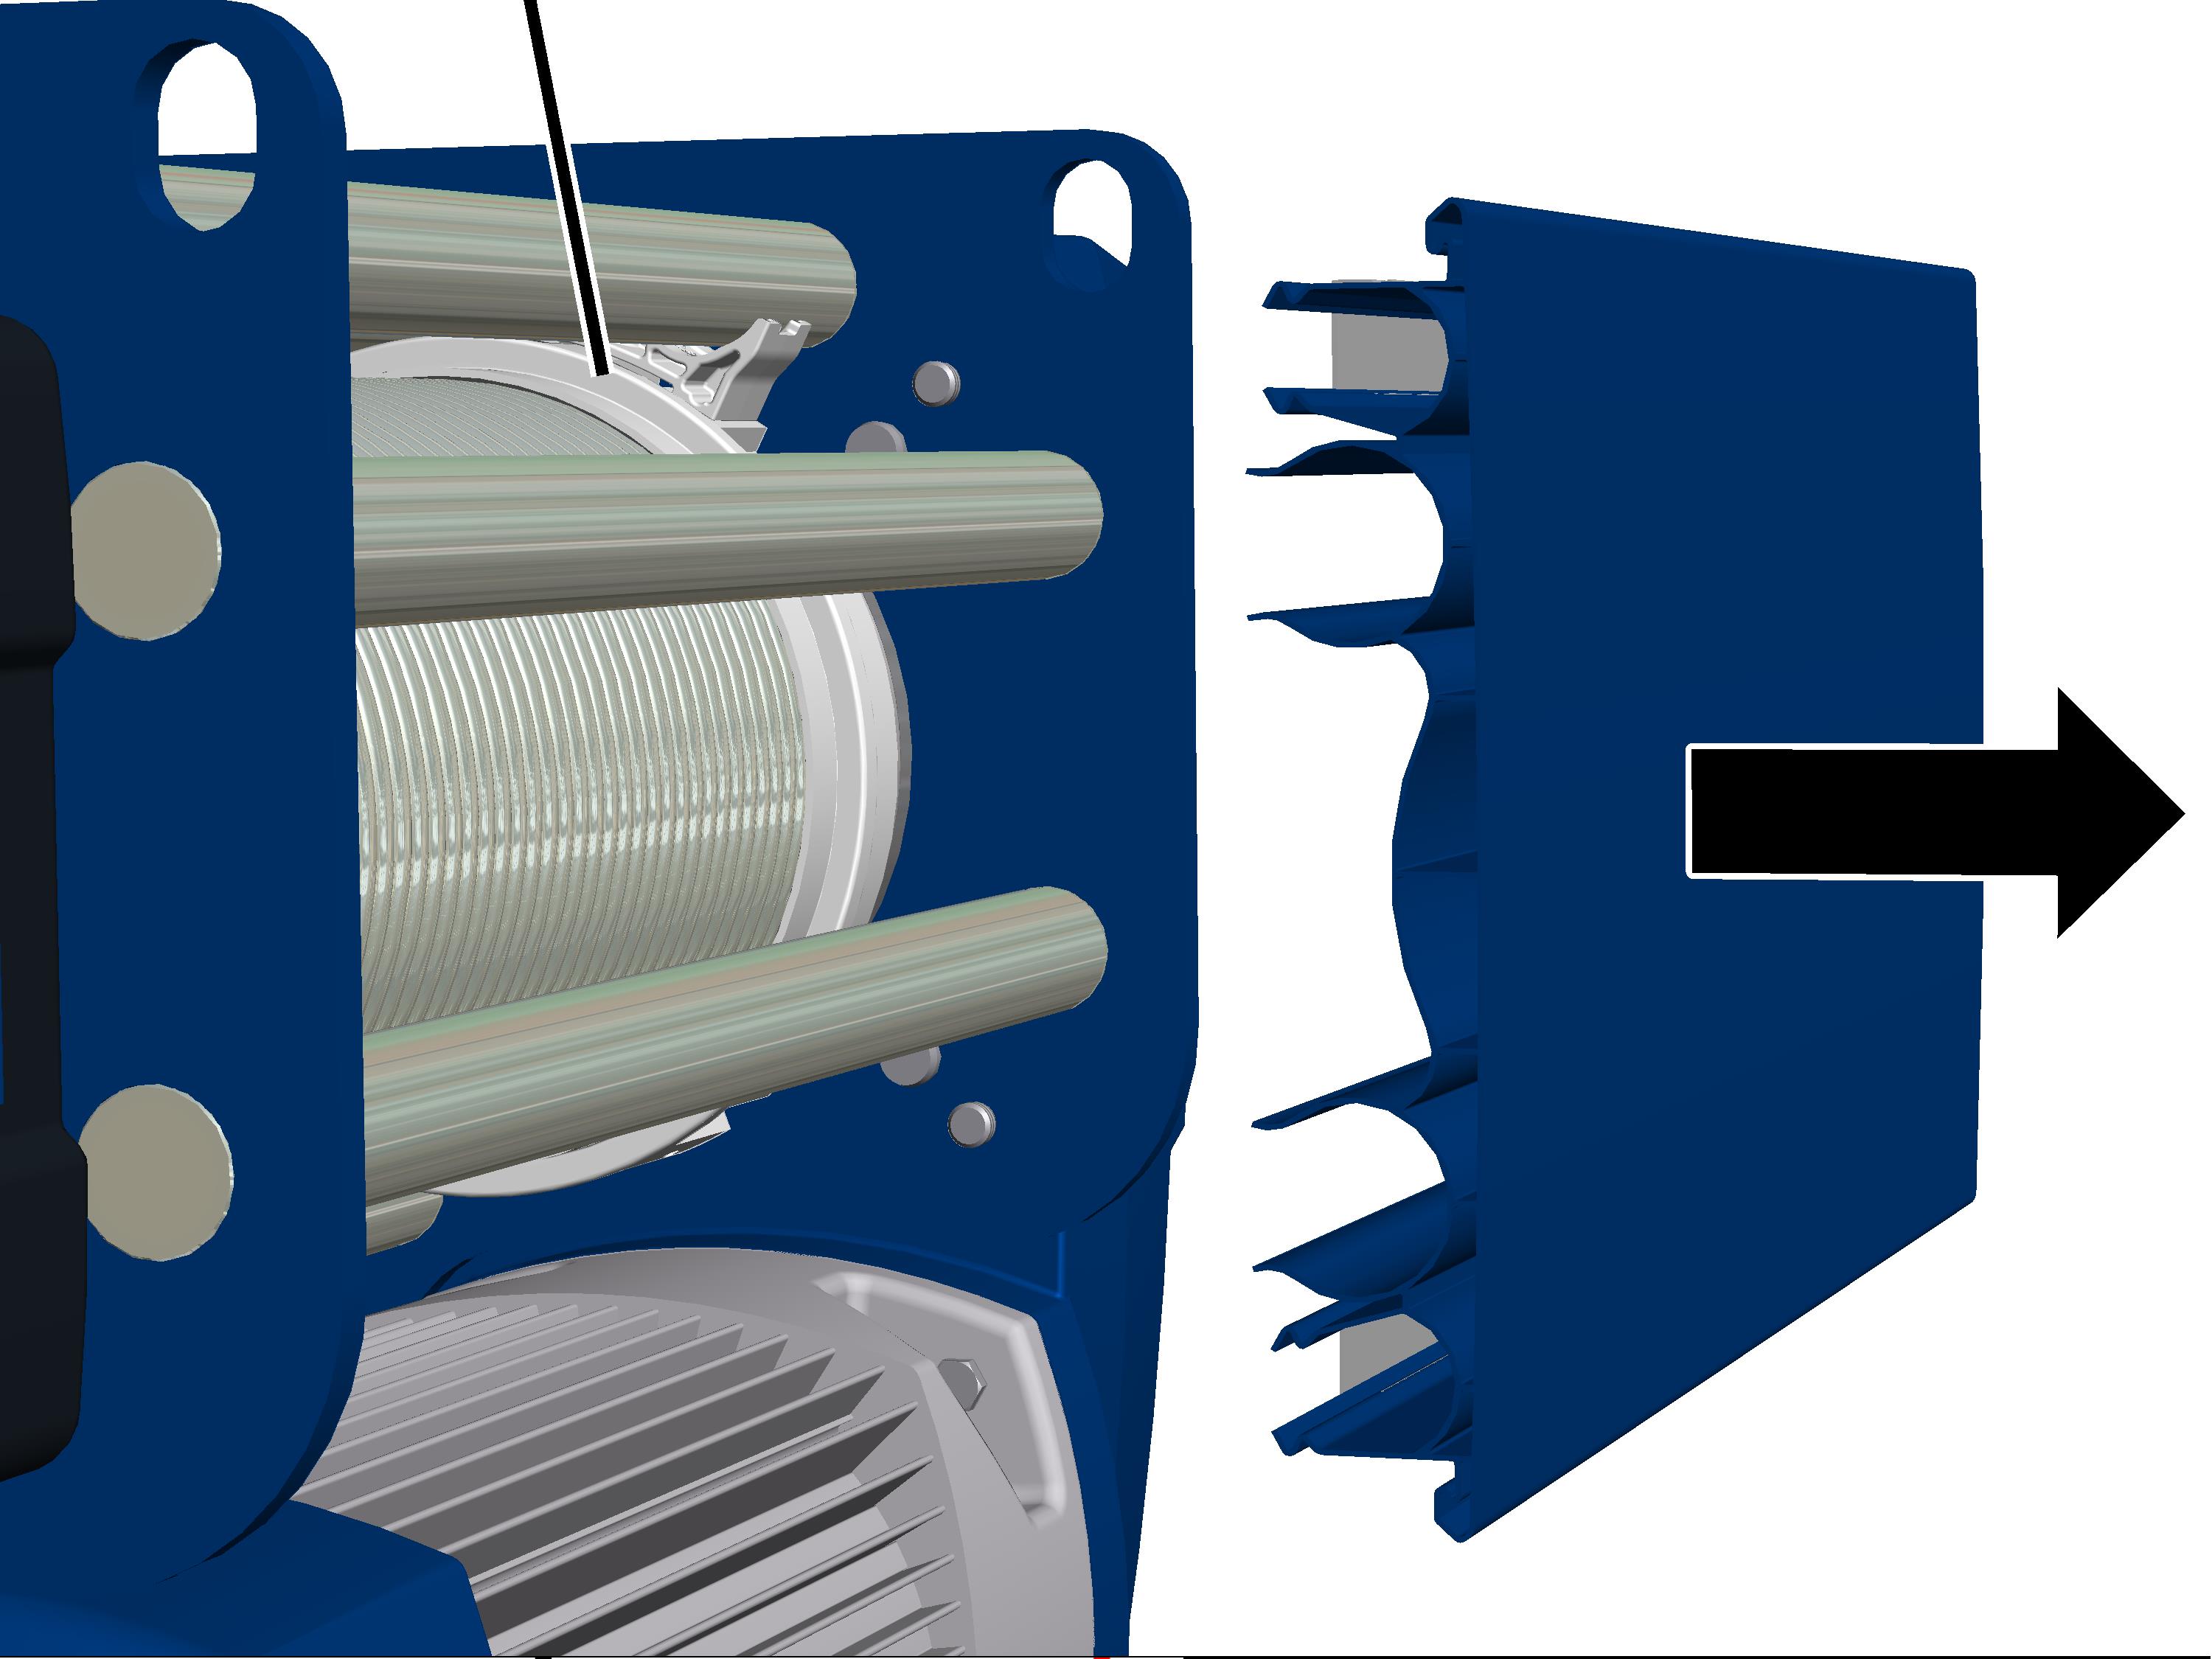
- Tambur tarafındaki kapağı çekin.
Köşebent sacı
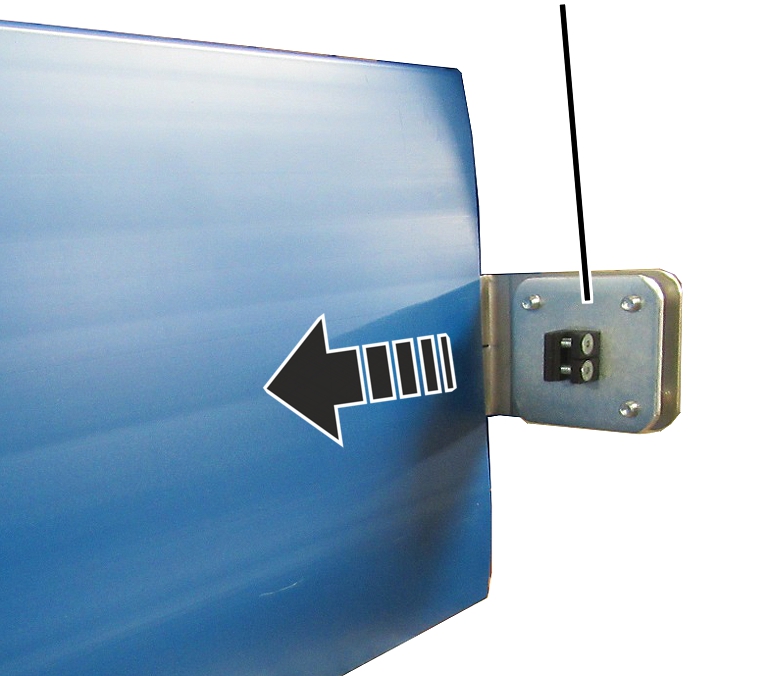
- Köşebent sacını, yarığı yanlamasına olacak şekilde kapağın içine itin.
- Kapağı halatlı palangaya takın.
- Mesafe sensörünü tespit plakası üzerindeki adaptöre sokun ve vidaları sıkın.
Reflektörün monte edilmesi
- Tandem ayarında: Vinçleri olabildiğince yüksek mesafeye getirin.
- İki kedi arabası birlikte işletilirken: Kedi arabalarını olabildiğince yüksek mesafeye getirin.
Sadece yapışkan folyo şeklinde reflektör olduğunda
- Yapışkan folyo şeklindeki reflektörü öyle konumlandırın ki lazer noktası olabildiğince ortada olsun.
Hassas ayar daha sonra mesafe sensöründe yapılacaktır. Yapıştırılan yapışkan folyonun pozisyonu artık düzeltilemez.
- Yapışkan folyoyu bastırın.
Sadece kare boru üzerinde reflektör olduğunda
Vida dişli kenet demiri
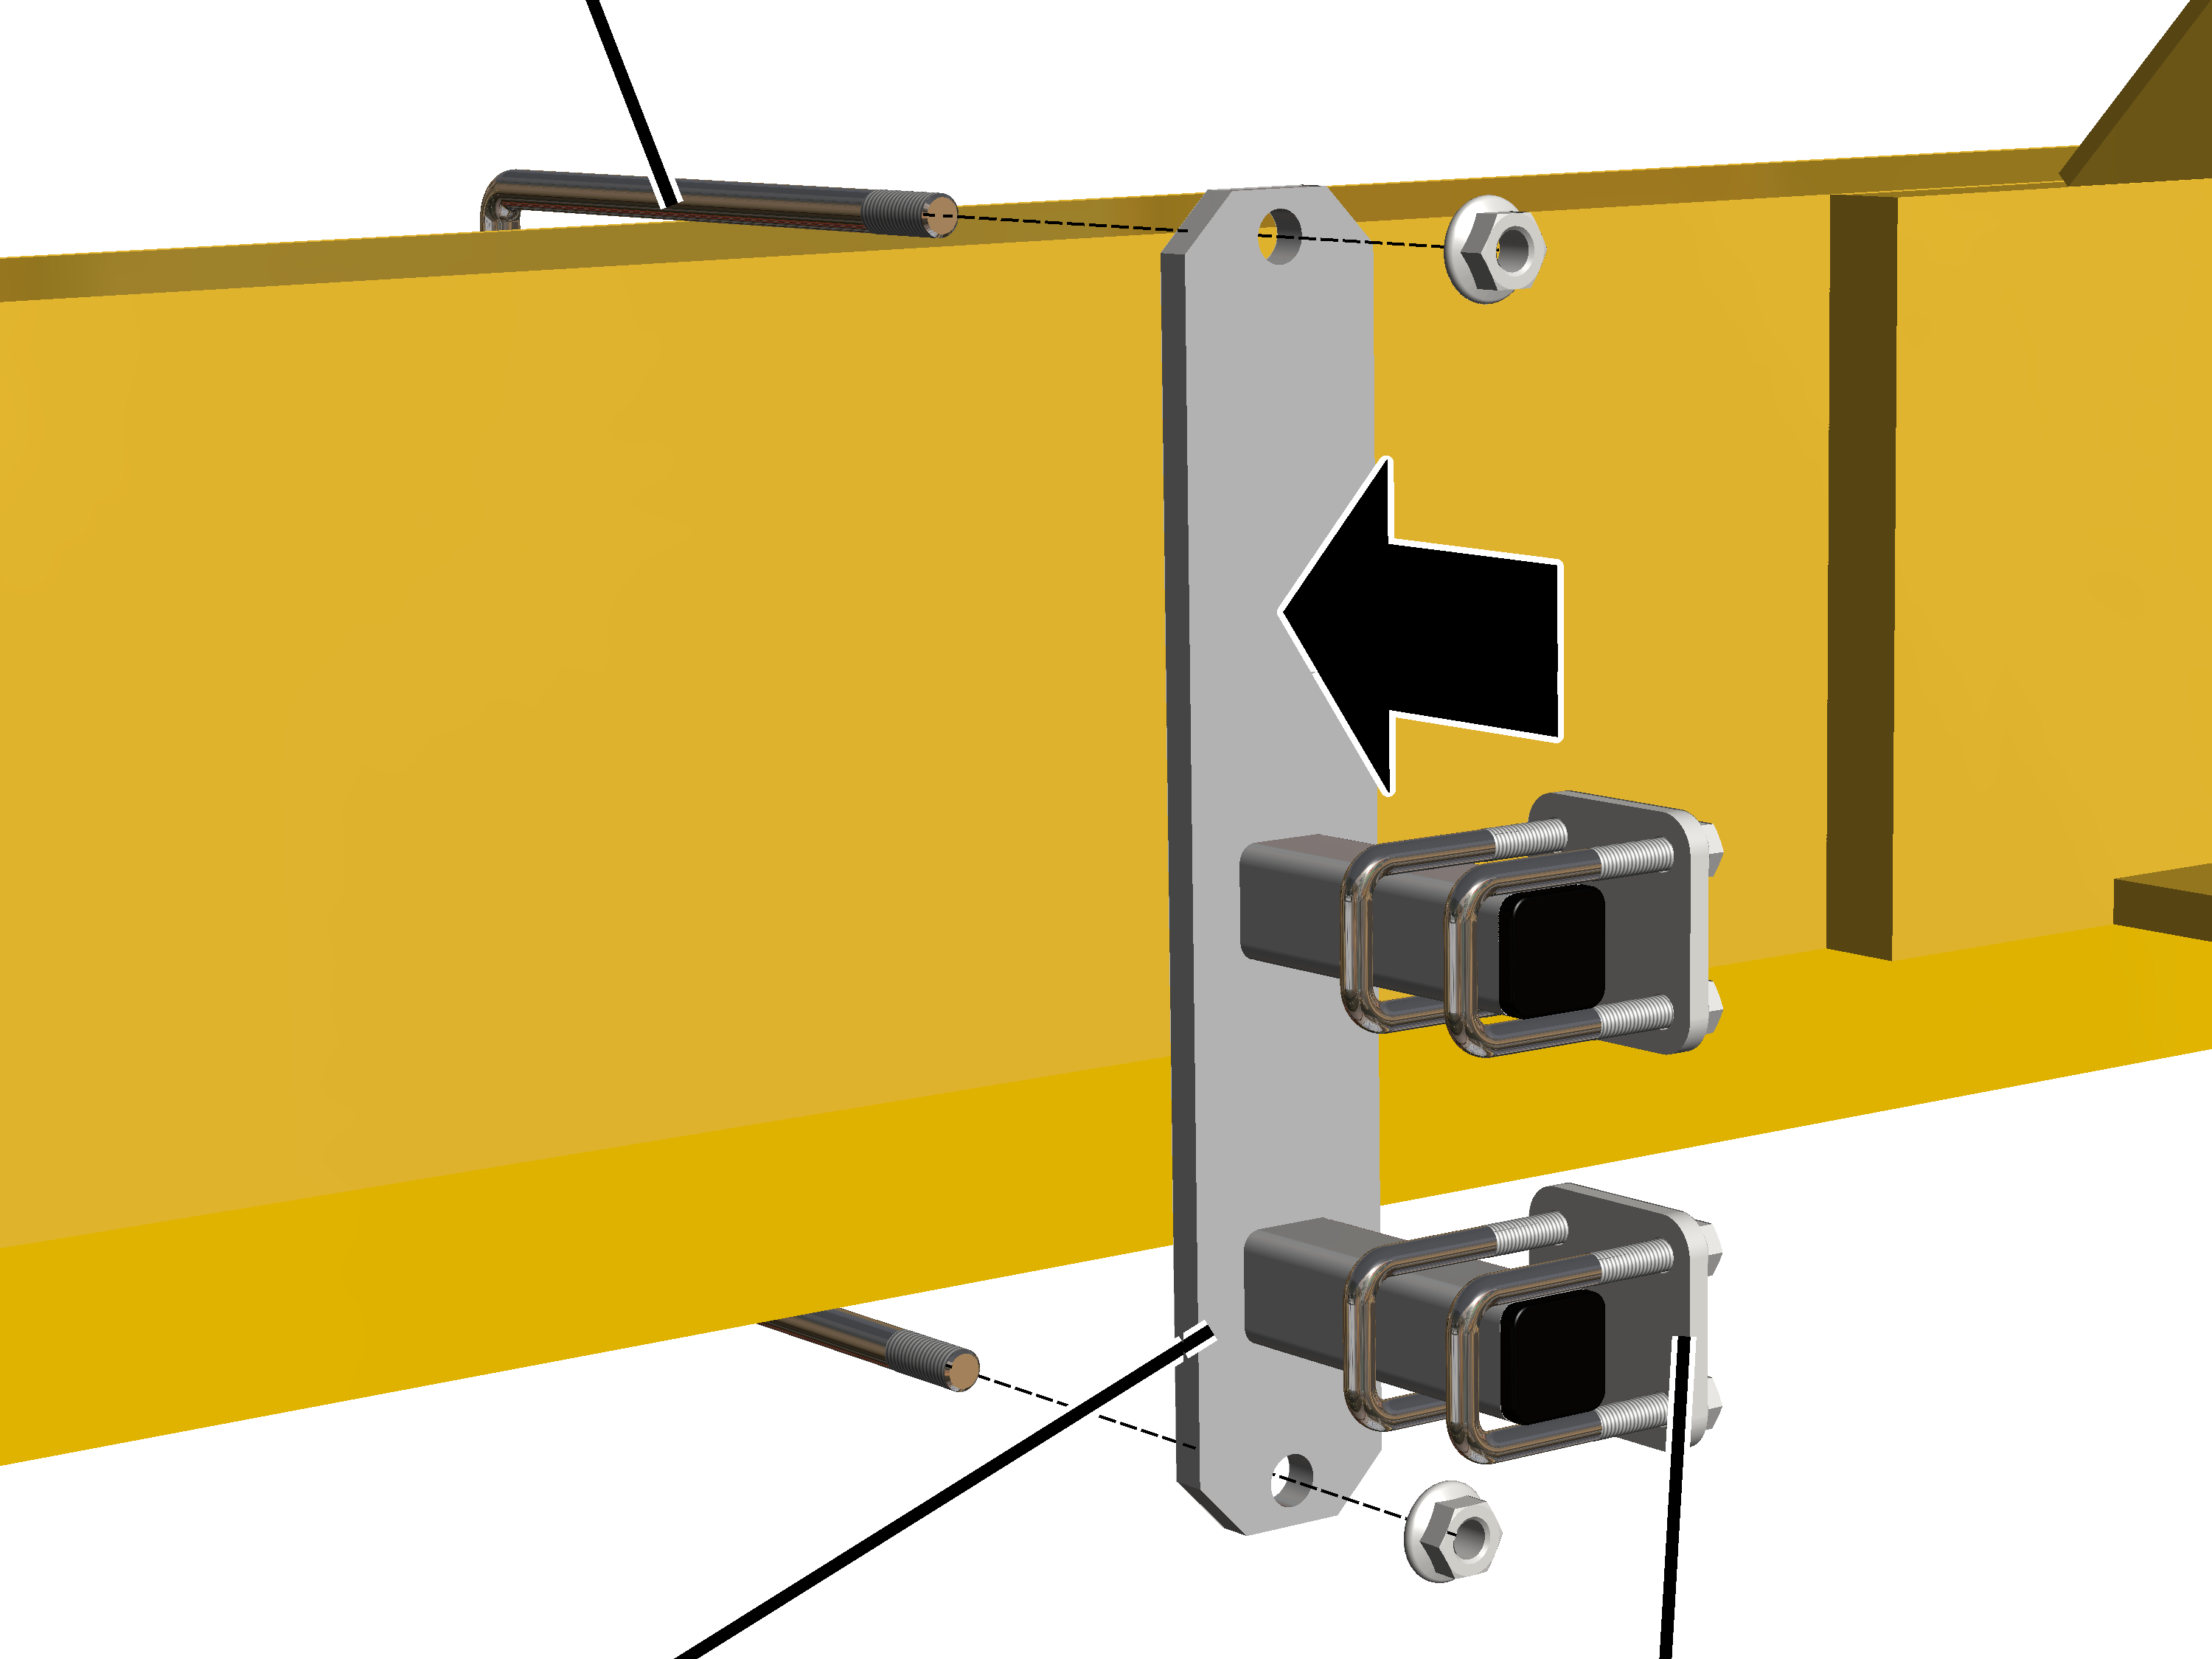
- Bağlantı düzeneğini, vida dişli kenet demiri ile vidalayarak tespit edin.
Vida dişli kenet demiri |
Sıkma momenti |
|---|---|
M8 |
25 Nm |
M10 |
50 Nm |
M12 |
75 Nm |
- Boru kelepçelerini (2 adet) üzerine iterek yerleştirin ve emniyete alın.
Kare boru
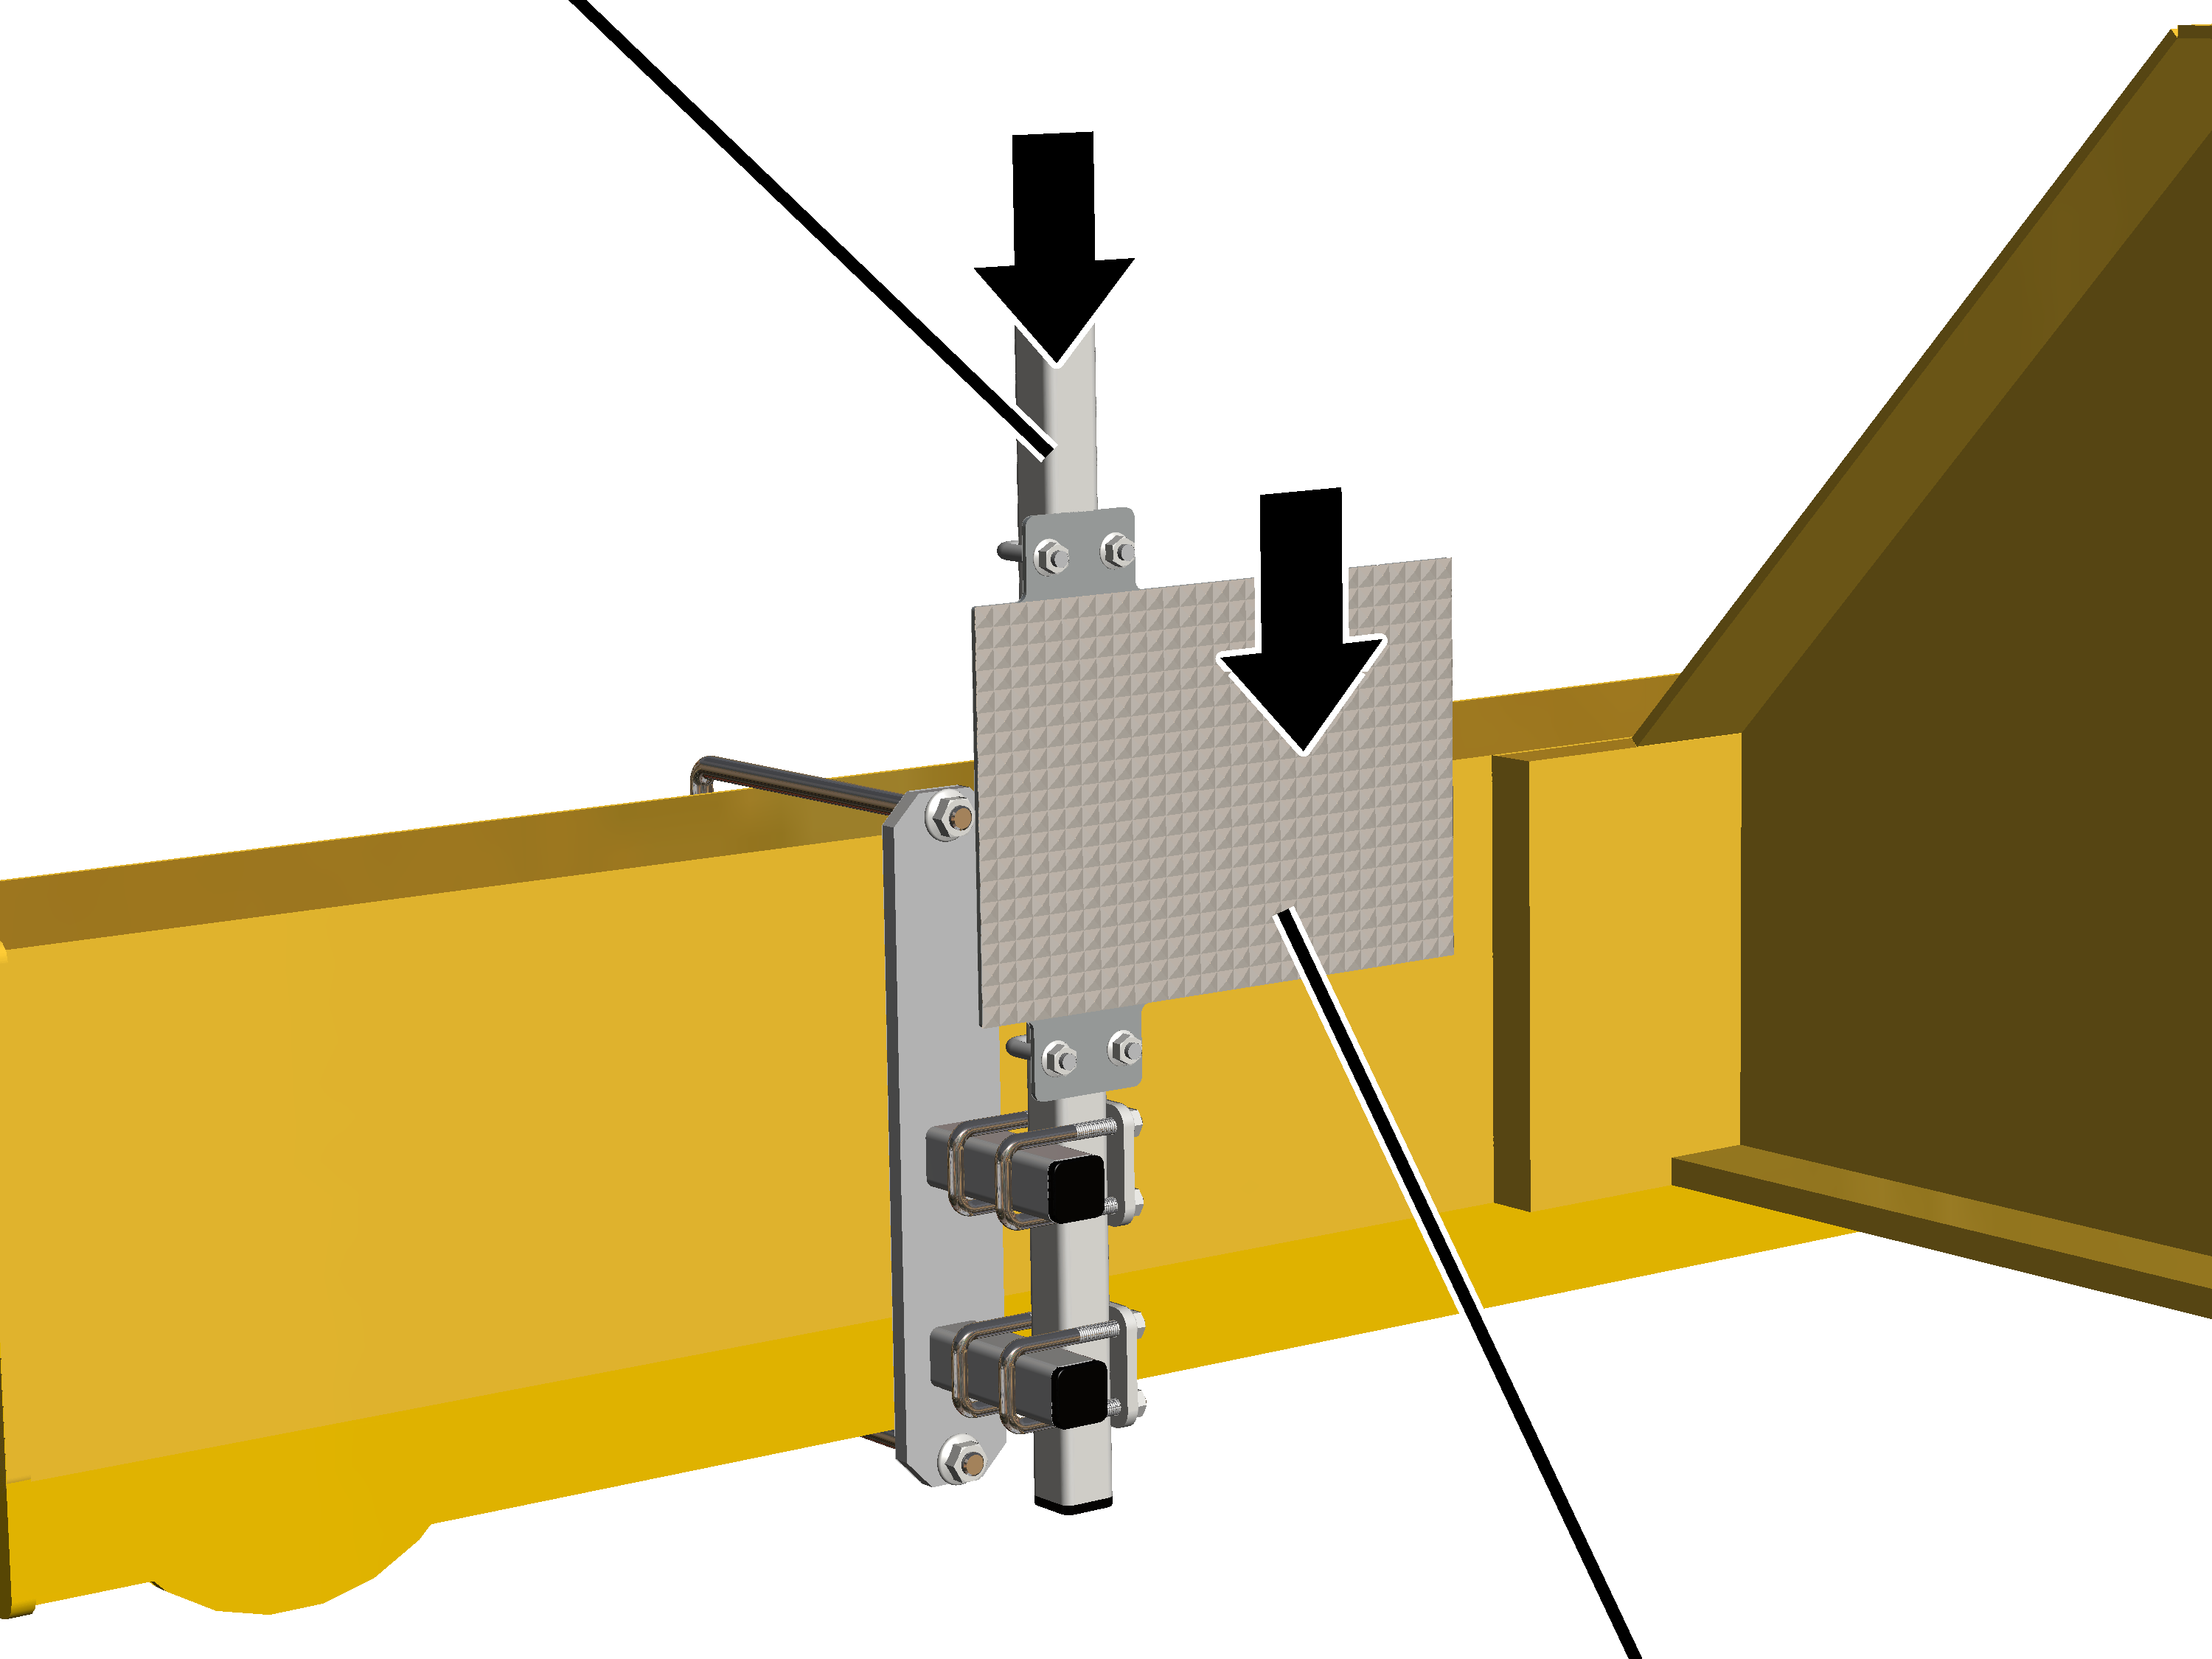
- Kare boruyu, boru kelepçelerinin içine itin.
- Reflektörü kare boruya geçirin.
- Reflektörü öyle kaydırın ki lazer noktası olabildiğince ortada olsun.
Hassas ayar daha sonra mesafe sensöründe yapılacaktır.
- Boru kelepçelerini ve reflektörü kiriş somunlar M8 (4 adet) ile el sıkılığında sıkın.
Mesafe sensörünün ayarlanması
Sadece bağlantı düzeneği olduğunda
Silindir başlı cıvata M6x20
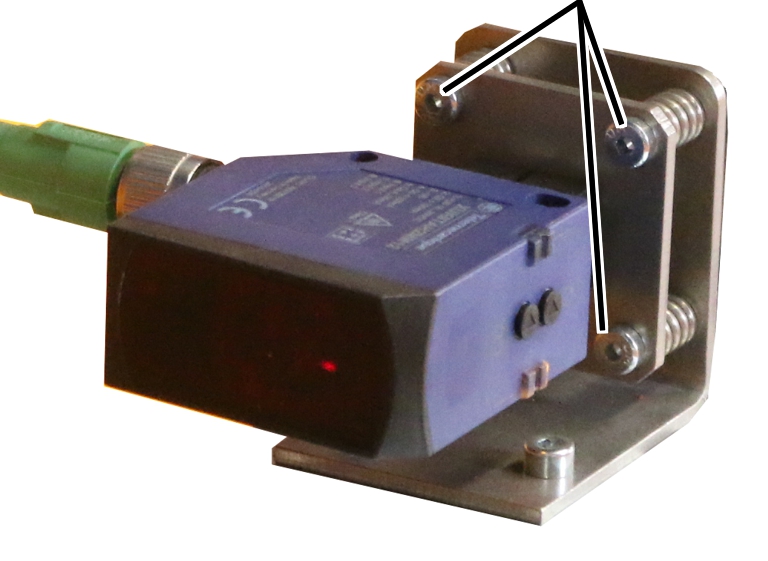
- Mesafe sensörünü silindir başlı cıvatalar M6x20 (3 adet) ile öyle ayarlayın ki lazer noktası reflektörün tam ortasına denk gelsin.
- Mesafe sensörü, reflektör tarafından geri gönderilen lazer ışınını aldığında mesafe sensöründeki LED'ler yanar.
- Mesafe sensörü, lazer ışınını almadığında LED'lerden biri yanıp söner.
Sadece mıknatıslı tutucu olduğunda
Mesafe sensörünü kaba ayar ve hassas ayar yaparak öyle ayarlayın ki lazer noktası reflektörün tam ortasına denk gelsin.
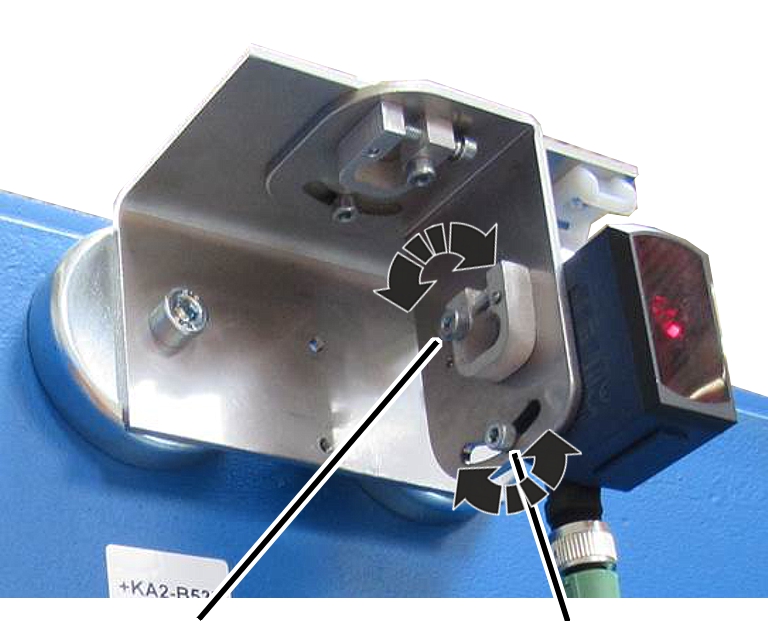
- Kaba ayar için uzun delikteki silindir başlı cıvatayı gevşetin ve mesafe sensörünü yatırın.
- Gerekirse: Hassas ayar için silindir başlı cıvatayı gevşetin ve kısa enine duran silindir başlı cıvata ile mesafe sensörünün hassas ayarını yapın.
- Mesafe sensörü, reflektör tarafından geri gönderilen lazer ışınını aldığında mesafe sensöründeki LED'ler yanar.
- Mesafe sensörü, lazer ışınını almadığında LED'lerden biri yanıp söner.
- Uzun silindir başlı cıvataları (2 adet) sıkın.
- Vinç (veya kedi arabası) ile tüm hareket yolunda hareket edin ve lazer ışınının her pozisyonda reflektöre düşüp düşmediğini kontrol edin ve yana doğru ya da yukarı/aşağı dönmediğinden emin olun.
Mesafe sensörü için ayarların açılması
Genel bakış: KranOS'de gezinme |
|---|
'SERVICE' (Servis) kullanıcısı 🡪 "Crane travel" 🡪 "Crane travel distance sensors" |
'SERVICE' (Servis) kullanıcısı 🡪 "Trolley travel" 🡪 "Trolley travel distance sensors" |
- 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bkz. "KranOS’ta oturum açın ve giriş yapın".
- Ana menüde istediğiniz kedi arabası tahrik düzenini veya vinç hareketi tahrik düzenini seçin (örn. kedi arabası hareketi 1 veya vinç hareketi).
- İstenen hareket tahrik düzeni için bir pencere belirir.
- "Ayarlar" menüsünde (üç yatay çubuk) "Crane travel distance sensors" (veya "Trolley travel distance sensors") menü öğesine tıklayın.
Mesafe sensörünün tanıtılması
Bu aşamada mesafe sensörü tanıtılır. Bunun için vinç/kedi arabası istenen pozisyona hareket ettirilir ve mesafe sensörünün bu pozisyon için saptadığı değer ABUControl'a kaydedilir.
"Teach-in mode" şalteri
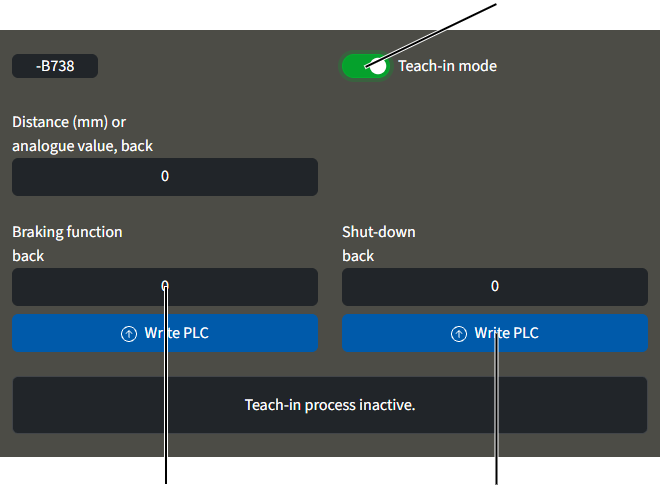
- "Teach-in mode" şalterine tıklayın.
- Şalterin arka planı yeşil olur.
- Tanıtma modu devrededir.
- "Bypass limit switch" uyarısı gösterilir.
Önceden durdurma ve son konum durdurma tertibatı için önceden kaydedilen anahtarlama noktaları bu aşamada yoksayılır.
Bu sayede kedi arabası (vinç) istenilen yeni pozisyonlara hareket ettirilebilir.
- Hangi anahtarlama noktasına (önceden durdurma tertibatı veya son konum durdurma tertibatı) hareket edileceğini bildiren bir ileti belirir.
- Kedi arabasını (vinci) ilgili pozisyona hareket ettirin.
Mesafe sensörünün bu esnada reflektöre en az 0,35 m mesafede olması gerekmektedir.
- Tanıtılacak olan anahtarlama noktası sütununda: "Write PLC" düğmesine tıklayın.
- Metin alanında güncel pozisyon için ölçülen değer gösterilir.
Gösterilen değer ölçü birimi içermeyen bir ölçüm değeridir, daha sonra bu değer kullanılarak pozisyon hesaplanacaktır.
- Bu işlemleri tüm anahtarlama noktaları için tekrarlayın.
Anahtarlama noktaları kaydedildikten sonra:
- Tanıtma modu otomatik olarak sonlandırılır.
- Sınır anahtarlarını köprüleme işlemi otomatik olarak devreden çıkarılır.
Yük ölçme sisteminin test yükü kaldırılmış haldeyken kalibre edilmesi
Yük ölçme sistemi, sürekli olarak yük kancasına o anda asılı olan yükü saptar. Bu değer vincin birçok işlevi için gereklidir, bilhassa aşırı yüke karşı emniyet tertibatı için.
Asılan yükün değerlendirilebilmesi için yük ölçme sisteminin bir defaya mahsus kaldırılmış test yükü ile kalibre edilmesi gerekmektedir.
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı oturum açmış olmalıdır.
Kalibrasyon için ön koşullar:
- Kalibrasyon için test yükü gereklidir.
- Test yükünün ağırlığı kesin olarak bilinmelidir.
- Test yükünün ağırlığı, vincin/kedi arabasının maksimum yük taşıma kapasitesinde olmalı veya vincin/kedi arabasının maksimum yük taşıma kapasitesine olabildiğince yakın olmalıdır.
Vincin maksimum yük taşıma kapasitesinin dinamik kontrolü için normalde vincin maksimum yük taşıma kapasitesinin %110'u ağırlığında bir test yükü kullanılır. Bu test yükü, kalibrasyon için de kullanılabilir.
Vincin maksimum yük taşıma kapasitesini aşan bir yük sadece vinç tertibatlarının ilk kez devreye alınmasından önce kontrol muayenesi yapma yetkisi olan bir kişi tarafından kaldırılmalıdır.
Vincin maksimum yük taşıma kapasitesinin %110'unu geçen bir yük olduğunda ABUControl, kaldırma fonksiyonunu bloke eder. Yük kaldırılamaz, sadece indirilebilir.
Kaldırma tertibatı kalibrasyonunun açılması
Genel bakış: KranOS'de gezinme |
|---|
'SERVICE' (Servis) kullanıcısı 🡪 "Hoist" 🡪 "Hoist calibration" |
- 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bkz. "KranOS’ta oturum açın ve giriş yapın".
- Ana menüde istediğiniz kaldırma tertibatını seçin (örn. kaldırma tertibatı 1).
- İstenen kaldırma tertibatı ile ilgili pencere belirir.
- "Ayarlar" menüsünde (üç yatay çubuk) "Hoist calibration" menü öğesine tıklayın.
Yük ölçme kanallarının seçilmesi
Kaldırılmış test yükü ile kalibrasyon yapmak üzere "Hoist calibration" pencere menüsündeki sol kısım kullanılacaktır. Buna karşın "Calibrating load sensor" düğmesinin yer aldığı sol kısım sadece sabit noktalı travers veya yük sensörü değiştirildiği zaman gereklidir.
Test yükü giriş alanı"Calibrating load sensor" düğmesi
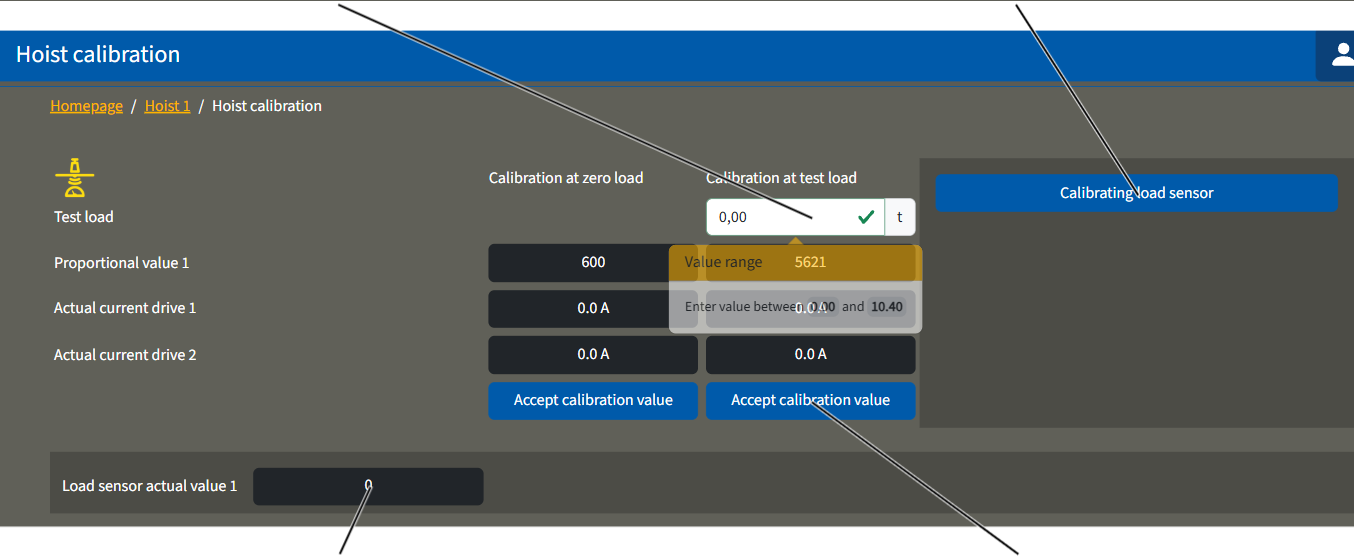
- "Hoist calibration" penceresi belirir.
- "Load sensor actual value" alanında yük sensörünün mevcut ölçüm değeri görüntülenir ve sürekli güncellenir.
"Proportional value" ve "Load sensor actual value" satırlarında gösterilen değerler ölçü birimi içermeyen ölçüm değerleridir, daha sonra bu değerler kullanılarak yük hesaplanacaktır.
Sıfır yükünün kalibre edilmesi
- Eğer gerekirse: Yükü ve kaldırma takımını yük kancasından alın.
- Boş yük kancasını, olabildiğince yukarıda asılı olacak şekilde kaldırın/indirin, örn. en yüksek kanca konumunun bir metre kadar aşağısında.
Bu durumda açılan halatın ağırlığı ölçülmez.
Ölçülen oransal değer
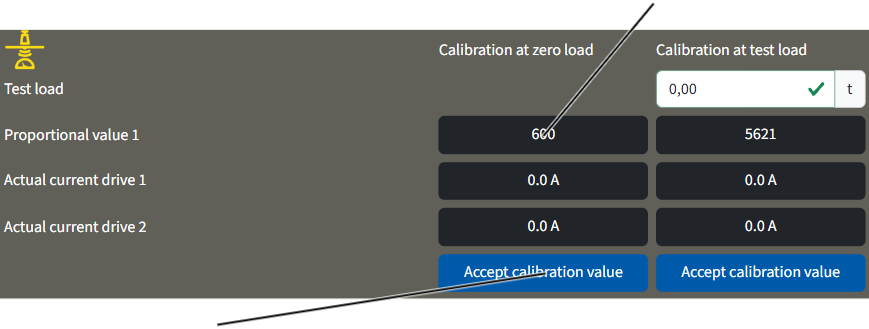
- "Calibration at zero load" sütununda "Accept calibration value" düğmesine tıklayın.
- Mevcut değer, sıfır yük olarak kaydedilir ve "Proportional value" alanında "Calibration at zero load" sütununda gösterilir.
Test yükünün kalibre edilmesi
"Test load" giriş alanı
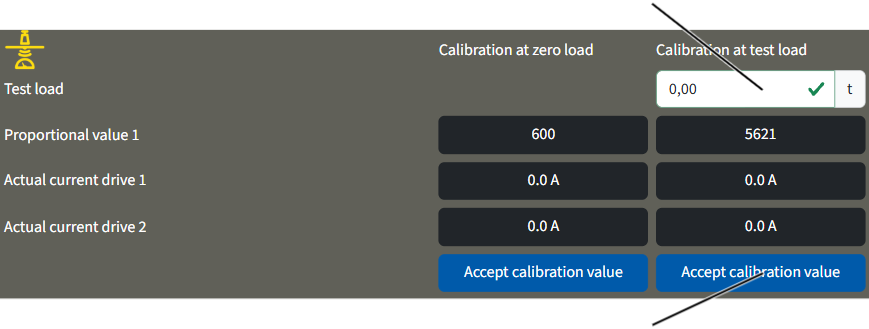
- "Calibration at test load" sütununda "Test load" giriş alanına tıklayın.
- Test yükünün ağırlığını girin.
- Girilen değer devralınır.
- Çalışma emniyeti kurallarını dikkate alın ve test yükünü kaldırın.
- Test yükü, yük kancasında sakince durana kadar bekleyin.
- "Calibration at test load" sütununda "Accept calibration value" düğmesine tıklayın.
- Güncel test yükünde tespit edilen değer kaydedilir. "Oransal değer" alanında "Calibration at test load" sütununda gösterilen değer vincin yük taşıma kapasitesi ile ilgilidir. Vinç, nominal yükten daha düşük bir test yüküyle kalibre edilmişse, "Oransal değer" alanındaki değer yük taşıma kapasitesine göre hesaplanarak gösterilir. "Oransal yük" alanında gösterilen değer "Load sensor actual value" alanındaki değerden büyüktür.
Aşırı yüke karşı emniyet tertibatının köprülenmesi
İlk kez devreye almadan önce yapılacak kontrol muayenesi için vincin maksimum yük taşıma kapasitesinin 1,25 katı bir ağırlık ile statik kontrol muayenesi ve vincin maksimum yük taşıma kapasitesinin 1,1 katı bir ağırlık ile dinamik kontrol muayenesi yapılmalıdır.
Bunun için vincin aşırı yüke karşı emniyet tertibatının köprülenmesi gerekmektedir.
Maksimum yük taşıma kapasitesinin %110'undan daha ağır bir yük kaldırılırken:
- Vincin aşırı yüke karşı emniyet tertibatı devreye girer.
- Yük, daha fazla kaldırılamaz.
- Yük sadece aşağı indirilebilir.
Aşırı yüke karşı emniyet tertibatı, %110'dan fazla bir değerde devreye girdikten sonra köprülenirse:
- Yük artık tekrar kaldırılabilir.
- Yük, maksimum yük taşıma kapasitesinin %100'ü altına düşerse, yük doğrudan, aşırı yüke karşı emniyet tertibatı köprülenmeden tekrar indirilebilir ve kaldırılabilir.
Aşırı yüke karşı emniyet tertibatının köprülenmesi
Aşırı yüke karşı emniyet tertibatının kaplin ile köprülenmesi:
Pim bağlantısı çıtası ‑X103
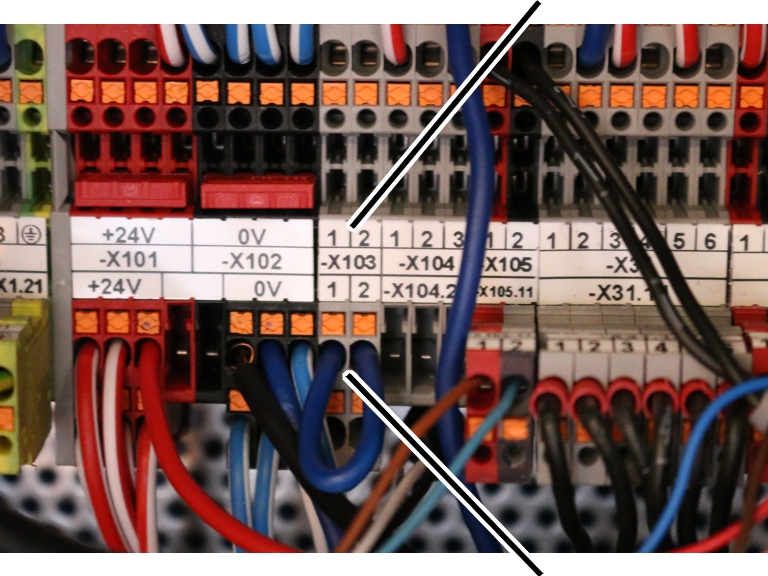
- Kedi arabası kontrol düzenini açın.
- Pim bağlantı çıtası ‑X103'ü bulun.
- Atlama telli iki kutuplu kaplini pim bağlantısı çıtasına takın.
Atlama telli uygun kaplini, vincin dokümantasyon klasöründe/kontrol kitabında bulabilirsiniz.
- Aşırı yüke karşı emniyet tertibatı artık köprülenmiştir.
Nokta matris LED göstergesi olduğunda: "F0021: Overload protection bridged" (F0021: Aşırı yüke karşı emniyet tertibatı köprülendi) iletisi görüntülenir.
- 15 dakika sonra: Aşırı yüke karşı emniyet tertibatı otomatik olarak yeniden devreye alınır.
Nokta matris LED göstergesi olduğunda: "F0022: Overload protection bridged: Time exceeded" iletisi görüntülenir.
Aşırı yüke karşı emniyet tertibatı tekrar köprülenecekse, önce kaplin çekilmeli ve ardından yeniden takılmalıdır.
Atlama telli kaplin takılı olduğunda ve ABUControl yeniden başlatıldığında, aşırı yüke karşı emniyet tertibatı otomatik olarak köprülenmez. Onun yerine "F0023: Overload protection: Remove bridging" iletisi gösterilir.
Aşırı yüke karşı emniyet tertibatı sadece atlama telli kaplin, açık haldeki bir vince takıldığında köprülenir.
Aşırı yüke karşı emniyet tertibatının KranOS aracılığıyla köprülenmesi :
Genel bakış: KranOS'de gezinme |
|---|
'SERVICE' (Servis) kullanıcısı 🡪 "Hoist" |
- 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bkz. "KranOS’ta oturum açın ve giriş yapın".
- Ana menüde istediğiniz kaldırma tertibatını seçin (örn. kaldırma tertibatı 1).
- İstenen kaldırma tertibatı ile ilgili pencere belirir.
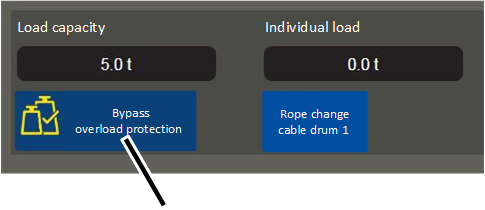
- "Bridge hoist Overload protection" düğmesine tıklayın.
- Düğmenin arka planı kırmızı olur.
- Aşırı yüke karşı emniyet tertibatı artık köprülenmiştir.
- 15 dakika sonra: Aşırı yüke karşı emniyet tertibatı otomatik olarak yeniden devreye alınır.
Aşırı yüke karşı emniyet tertibatı tekrar köprülenecekse, bir kez daha düğmeye tıklanmalıdır.
Aşırı yüke karşı emniyet tertibatının yeniden etkinleştirilmesi
Statik ve dinamik kontrol muayenesi sona erdikten sonra:
- Kaplini ‑X103 pim bağlantısı çıtasından çekin.
veya
"Bridge hoist Overload protection" düğmesine tıklayın.
- Aşırı yüke karşı emniyet tertibatı yeniden devreye alınır.
- Düğmenin arka planı artık kırmızı olmaz.
- Acil durdurma düğmesine basın ve kilidini tekrar açın.
veya
Klaksona basın.
- Böylelikle ABUControl'daki hata iletisi onaylanmış olur.
Yüke bağlı vinç mesafesi denetleyicisi olduğunda sinyal aktarımı için ışık bariyerinin monte edilmesi
Yüke bağlı vinç mesafesi denetleyicisi olduğunda vincin ve karşı vincin kontrol düzenleri, o anda diğer vinçte ayarlanan yükün aşılıp aşılmadığını veya altında kalınıp kalınmadığını bilmelidir. Bu bilgi, iki vinç arasındaki bir ışık bariyeri ile aktarılır. Her vinç bu nedenle sinyal aktarımı için bir verici ve bir alıcı ışık bariyerine sahiptir.
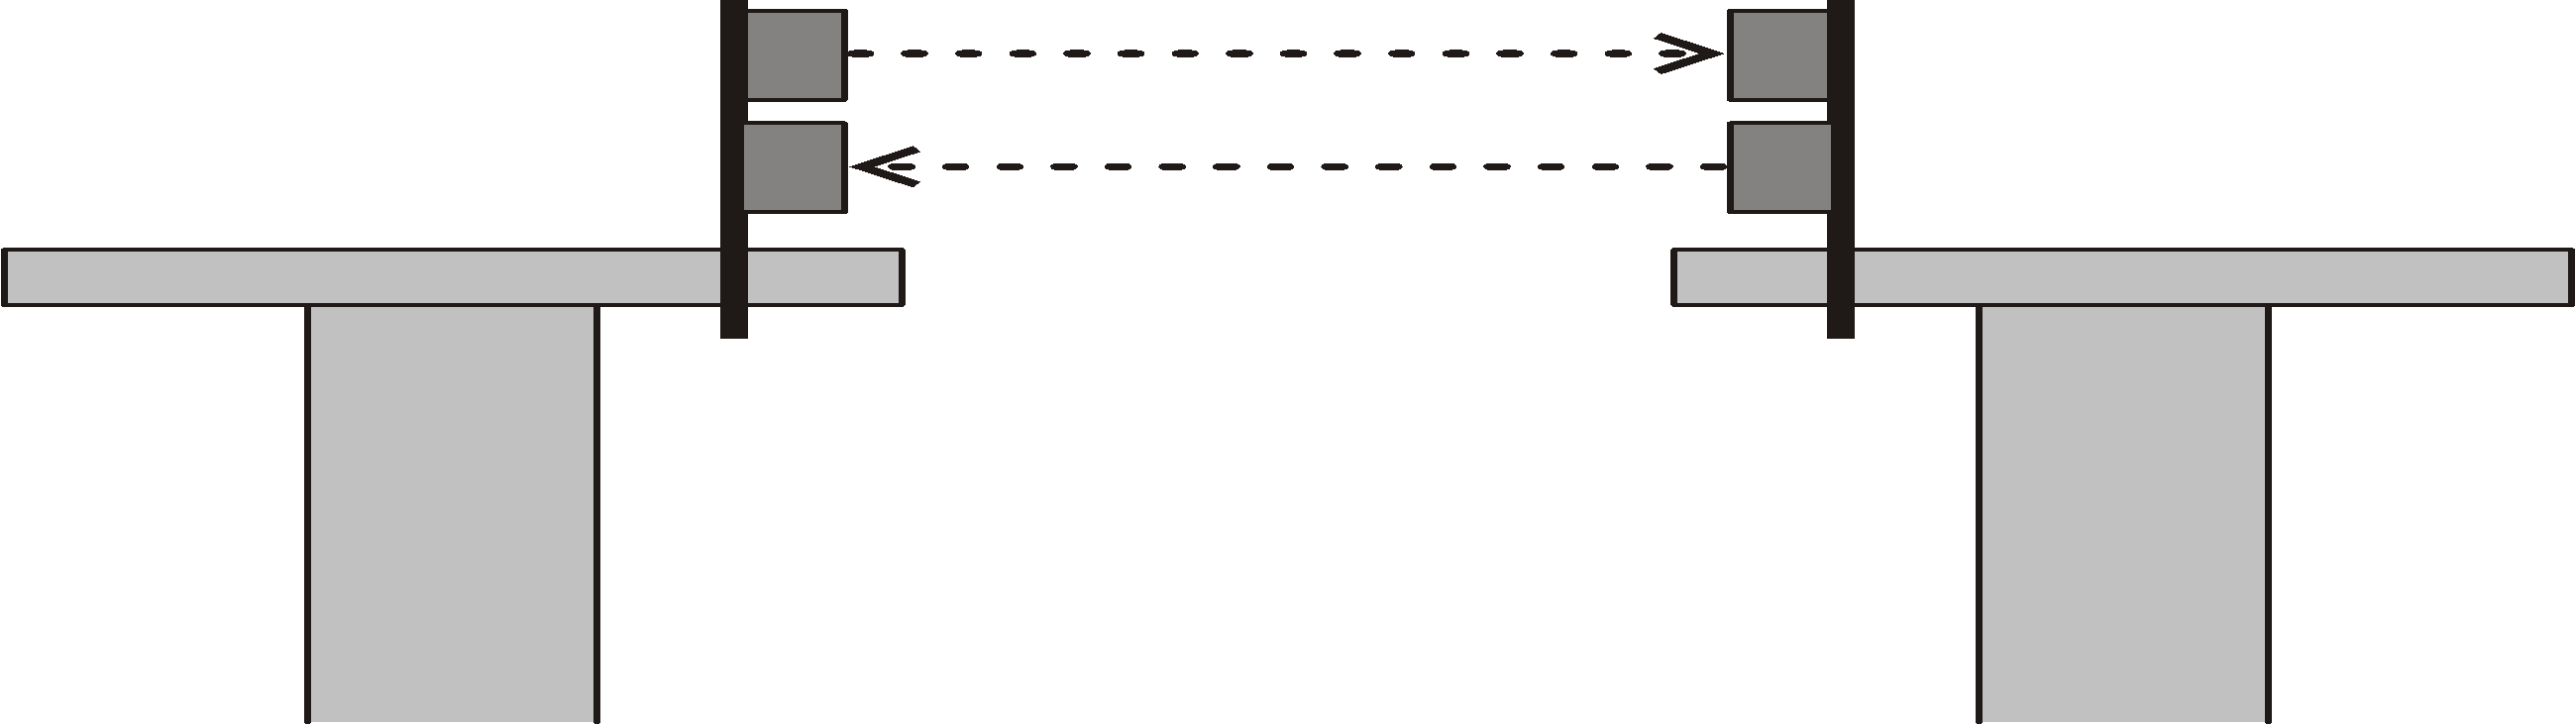
- Onay sinyalinin aktarılması için ışık bariyerleri vinçlerin hareket takımı kirişlerinin karşı tarafında bulunan uçlarına monte edilir.
- Her vince bir verici ve bir alıcı monte edilir.
- Bir vince verici üste ve alıcı alta monte edilir. Diğer vinçte tam tersi.
Işık bariyerleri için bağlantı düzeneklerinin monte edilmesi
Vida dişli kenet demiri
- Bağlantı düzeneğini hareket takımı kirişlerinin karşı tarafındaki uçlarına tespit edin.
- Bağlantı düzeneğini, vida dişli kenet demiri ile vidalayarak tespit edin.
Vida dişli kenet demiri |
Sıkma momenti |
|---|---|
M8 |
25 Nm |
M10 |
50 Nm |
M12 |
75 Nm |
- Boru kelepçelerini (2 adet) üzerine iterek yerleştirin ve emniyete alın.
Sadece üst üste düzenlenmiş ışık bariyerleri olduğunda
Işık bariyerleri için bağlantı düzeneği
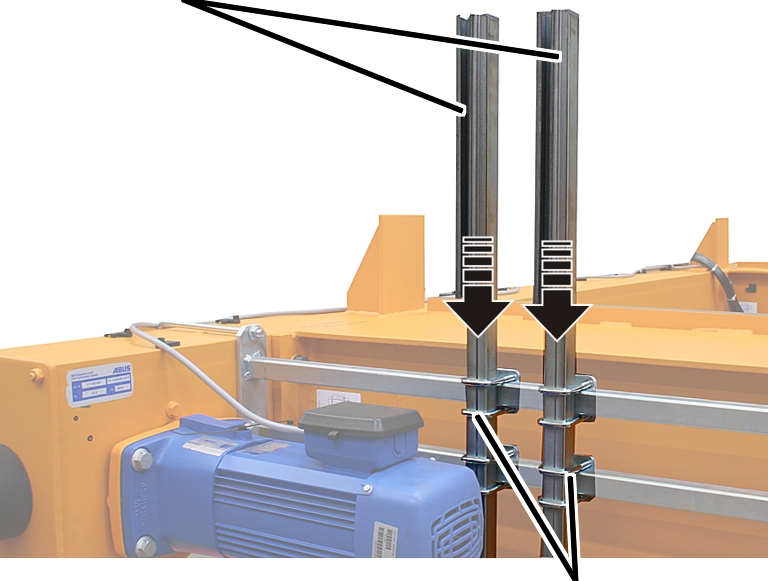
- Işık bariyerleri için bağlantı düzeneklerini (2 adet) boru kelepçeleri içine itin.
- Bağlantı düzeneklerini hizalayın ve boru kelepçelerini el sıkılığında vidalayın.
Işık bariyerlerinin monte edilmesi
Fotoseller
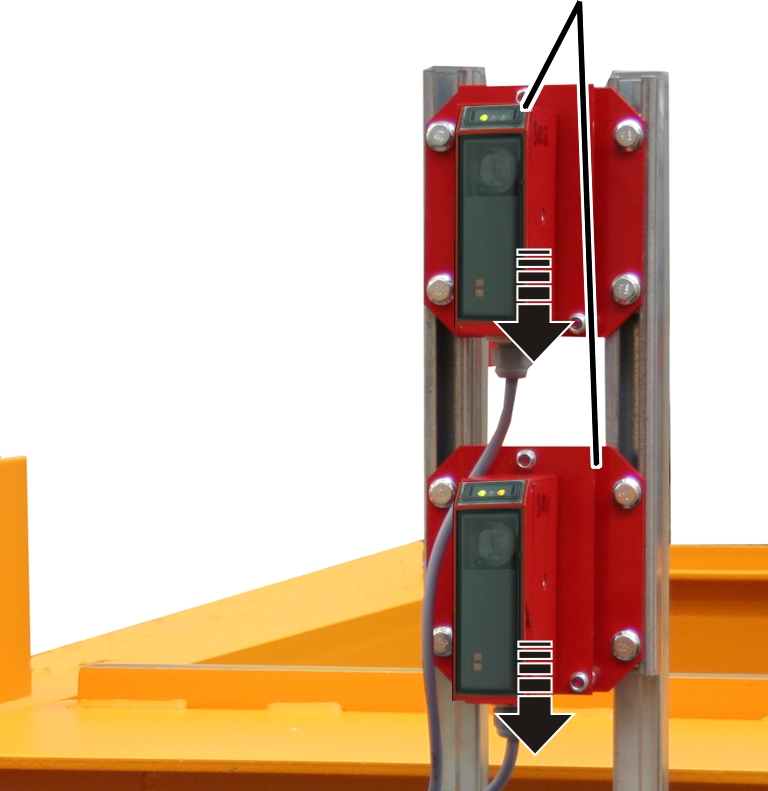
- Işık bariyerlerini bağlantı düzeneklerinin içine itin.
- Işık bariyerlerini el sıkılığında vidalayın.
- Işık bariyerlerinin bağlantı kablolarını vinç kontaktör kutusuna kadar döşeyin ve kablo bağlarıyla emniyete alın.
Sadece yan yana düzenlenmiş ışık bariyerleri olduğunda
Vincin düşük montaj yüksekliği nedeniyle ana kiriş üzerinde az yer kaldıysa, ışık bariyerleri üst üste değil, ilave bağlantı düzenekleri kullanılarak yan yana monte edilebilir.
Işık bariyerleri için bağlantı düzeneği
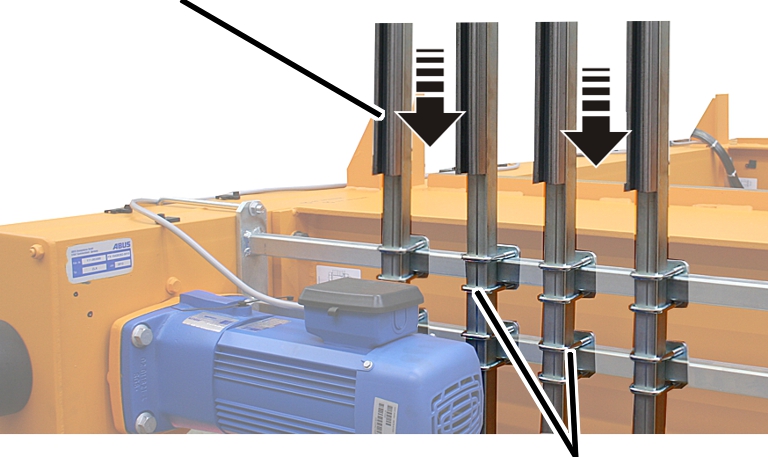
- Işık bariyerleri için bağlantı düzeneklerini (4 adet) boru kelepçeleri içine itin.
- Bağlantı düzeneklerini hizalayın ve boru kelepçelerini el sıkılığında vidalayın.
Işık bariyerlerinin monte edilmesi
Fotoseller
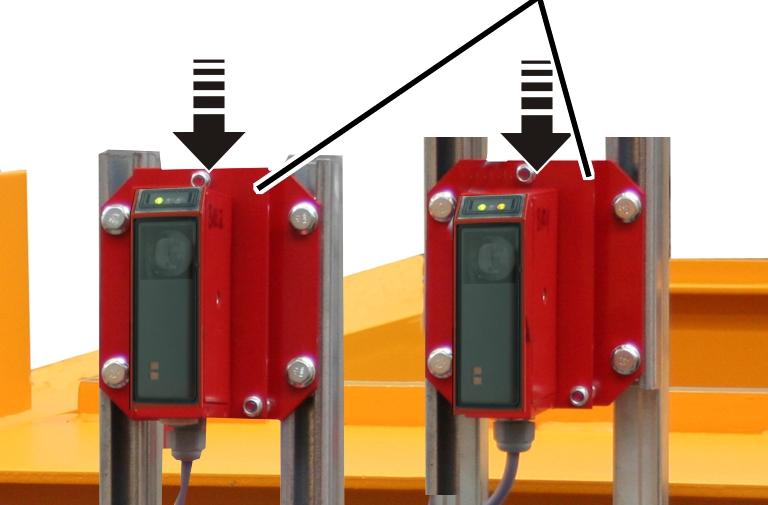
- Işık bariyerlerini bağlantı düzeneklerinin içine itin.
- Işık bariyerlerini el sıkılığında vidalayın.
- Işık bariyerlerinin bağlantı kablolarını vinç kontaktör kutusuna kadar döşeyin ve kablo bağlarıyla emniyete alın.
Sadece hareket takımı kirişi üzerinde ışık bariyerleri olduğunda
FotosellerIşık bariyerleri için bağlantı düzeneği
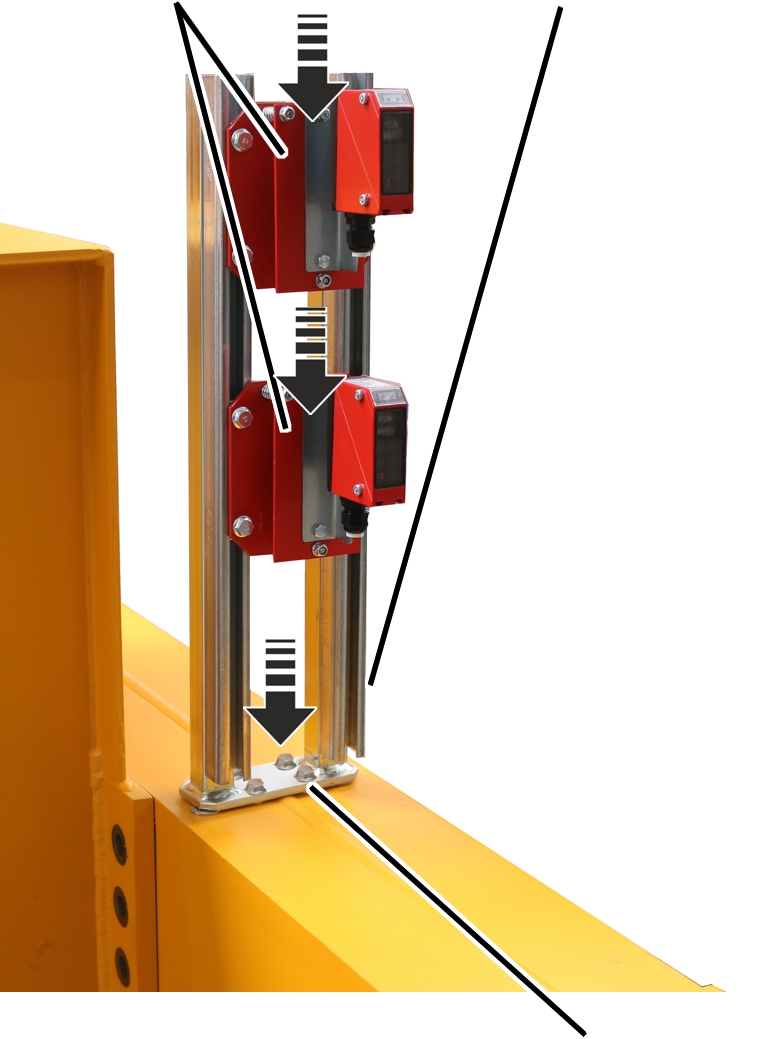
- Işık bariyerlerinin bağlantı düzeneğini hareket takımı kirişindeki deliklere yerleştirin.
- Işık bariyerlerinin bağlantı düzeneğini kiriş vidaları M8x20 ile vidalayın.
- Işık bariyerlerini bağlantı düzeneklerinin içine itin.
- Işık bariyerlerini el sıkılığında vidalayın.
- Işık bariyerlerinin bağlantı kablolarını vinç kontaktör kutusuna kadar döşeyin ve kablo bağlarıyla emniyete alın.
Işık bariyerlerinin hizalanması
Yeşil LED: İşletme gerilimiSarı LED (sadece alıcıda): Verici ile arasında görüş mevcut
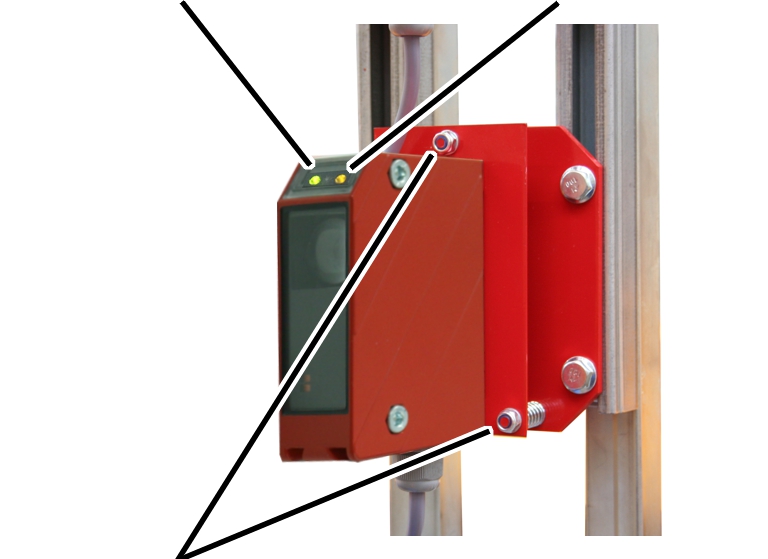
- Vinçteki ve karşı vinçteki iki ışık bariyerini kendinden kilitli somunlar ile tam olarak birbirine göre hizalayın. Alıcıdaki sarı LED yanmalıdır.
- Yeşil LED (vericide ve alıcıda): İşletme gerilimi mevcut.
- Sarı LED (sadece alıcıda): Verici ile arasında görüş mevcut.
- Vinç hareket ettirilebilir olunca: Vinç ve karşı vinç ile tüm vinç yürüme yolunu farklı mesafelerde sürün ve ışık bariyeri hizalarının doğru olup olmadığını kontrol edin (alıcıdaki sarı LED (görüş mevcut) tüm hareket yolunda yanmalıdır). Gerekirse ışık bariyerlerini yeniden hizalayın.
Vinç yürüme yolunun konumundaki sapmalar nedeniyle ışık bariyerlerinin hizası birbirinden farklı olabilir.
Veri telsizi modülü için manyetik ayaklı antenin takılması
Tandem işletiminde iki vincin ABUControl kontrol düzenleri kablosuz olarak veri telsizi modülü üzerinden birbirine bağlanır ve karşılıklı olarak işletme modlarını aktarırlar.
Veri telsizi modüllerinin manyetik ayaklı antenleri, hangar içindeki özel şartlara bağlı olarak kedi arabalarına konumlandırılmalıdır.
Tandem ayarlı vinçlerde:
Veri telsizi modüllerinin manyetik ayaklı antenleri bağlı, bağlantı kabloları döşendi ve kontaktör kutusunun dışına yönlendirildi veya bunun için hazırlandı.
Kedi arabası çatkı çerçevesiManyetik ayaklı anten
- Manyetik ayaklı antenleri, birbirlerini görecek şekilde iki kedi arabasına takın.
- Vinç ve kedi arabasının modeline, ana kirişin yüksekliğine ve hangar içindeki özel şartlara göre manyetik ayaklı anten, partner vinç yönüne bakması için örn. kedi arabası çatkı çerçevesine veya kedi arabası çatkı çerçevesinin diğer tarafındaki hareket takımı kirişine takılabilir. Manyetik ayaklı antenin bağlantı kablosu, yeterli uzunlukta ve mevcut kablo döşeme oluklarından geçirilebilir.
- Gerekirse manyetik ayaklı antenin bağlantı kablosunu kontaktör kutusunun dışına çıkarın. Bakınız "Bağlantı kablolarının flanş gövdesine götürülmesi".
- Manyetik ayaklı anteni, vinci hareket ettirme veya kedi arabasını hareket ettirme sırasında hiçbir yere takılmayacak şekilde takın.
Açı ölçerin monte edilmesi ve bağlanması
kanca kılavuzu/kanca merkezlemesi fonksiyonunda (opsiyon) halatın sapması bir açı ölçer üzerinden ölçülür.
Öncelikle bir açı ölçer monte edilmeli ve halatın sıfır noktasının kaydedildiği bir kalibrasyon hareketi gerçekleştirilmelidir. Bakınız "Açı ölçer kalibrasyonu". Ardından KranOS'ta açı ölçerin hizalaması belirtilmelidir.
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı oturum açmış olmalıdır.
Halat açısı takip elemanının hazırlanması
Sadece halat donanım sayısı 4/2 ya da 8/2 olan halatlı palanda D için açı ölçerde ve Z halatlı palangasında
Halat donanım sayısı 4/2 ya da 8/2 olan D yapı türünde bir halatlı palangada ya da Z yapı türündeki bir halatlı palangada, halatın etrafına sabitlenen çok parçalı bir halat açısı takip elemanı monte edilir. Halat açısı takip elemanında, halatın devrilme açısını ölçen açı ölçer takılıdır. Halat, halat açısı takip elemanının arasından ilerleyebilir. Halat açısı takip elemanını halatın etrafına sabitlemek için halat açısı takip elemanı, iki yarısı da halatın etrafına takılabilecek şekilde öncelikle parçalara ayrılmalıdır.
Halatlı palanga kılavuz vinçten sökülecekse, ona monte edilecekse, kılavuz vinç ya da forklift ile taşınacak veya bir kamyona monte edilecekse, halat açısı takip elemanı hasar görmemesi adına sökülmelidir.
- Silindir saplamalarını (2x) çekip çıkarın.
- Mercimek başlı vidalar K4x17 (2x) sökülmelidir.
- Halat açısı takip elemanının yarım daire taşıyıcısını parçalara ayırın.
Açı ölçerin montajı
Sadece sabit noktalı traversli halatlı palangada
Sabit noktalı traversli halatlı palangalarda açı ölçer bir sıkıştırma düzeneği ile halat cebine sabitlenmiştir.
PlakaHalat cebi
- Tutucuyu, plakayı ve karşı tutucuyu M4x16 (3x) silindir başlı cıvatalarla halat cebinin etrafına sıkıştırın.
- M4x16 (3x) silindir başlı cıvatayı karşı tutucunun presleme somunlarına vidalayın. 5 Nm.
Presleme somunuAçı ölçer
- Açı ölçeri M4x16 (2x) silindir başlı cıvata ile plakaya vidalayın. 5 Nm.
Plakanın arka kısmında içerisinde silindir başlı cıvataların vidalandığı presleme somunları bulunmaktadır.
Sadece halat donanım sayısı 4/2 ya da 8/2 olan halatlı palanga D'de ve GM 5000'de
Halat donanım sayısı 4/2 ya da 8/2 olan D GM 5000 halatlı palangada kaynaklı bağlantı plakası içten, üzerinde Halat açısı takip elemanının sabitlendiği, avara kasnağı traversine yönelik tutucunun yan duvarına kaynak yapılmıştır.
Kiriş vidası M6x12Kaynaklı bağlantı plakası
- Tutucuyu M6x12 (2x) kiriş vidası ile kaynaklı bağlantı plakasında yan duvarın iç kısmına vidalayın. 19 Nm.
Altı köşe cıvata M6x25Tutucu
- M6x25 altı köşe cıvatayı düz rondela ile taşıyıcı koldaki çapraz askı ve tutucu arasından itin.
- M6 somunu rüz rondela ile M6x25 altı köşe cıvata üzerine itin ve vidalayın. 10 Nm.
Taşıyıcı kollu yarım daire taşıyıcı
- Önceden çözülen yarım daire taşıyıcıyı mercimek başlı vidalarla K4x17 (2x), takılı olan taşıyıcı kollu yarım daire taşıyıcıya vidalayın. 1 Nm.
- Silindir saplamaları (2x) dayanma noktasına kadar yarım daire taşıyıcı içindeki kilidin üzerine itin.
Açı ölçerPlaka
- Açı ölçeri M4x12 (2x) alyan başlı vida ve emniyet pulu (2x) ile halat açısı takip elemanının plakasına vidalayın. 3 Nm.
Sadece halat donanım sayısı 4/2 ya da 8/2 olan halatlı palanga D'de ve GM 7000'de
Halat donanım sayısı 4/2 ya da 8/2 olan D GM 7000 yapı türündeki halatlı palangada kaynaklı bağlantı plakası dıştan, üzerinde Halat açısı takip elemanının sabitlendiği, avara kasnağı traversine yönelik tutucunun yan duvarına kaynak yapılmıştır.
Kiriş vidaları M6x12Kaynaklı bağlantı plakası
- Tutucuyu M6x12 (2x) kiriş vidası ile kaynaklı bağlantı plakasında yan duvarın dış kısmına vidalayın. 19 Nm.
Altı köşe cıvata M6x25Tutucu
- M6x25 altı köşe cıvatayı düz rondela ile taşıyıcı koldaki çapraz askı ve tutucu arasından itin.
- M6 somunu rüz rondela ile M6x25 altı köşe cıvata üzerine itin ve vidalayın. 10 Nm.
Taşıyıcı kollu yarım daire taşıyıcı
- Yarım daire taşıyıcıyı K4x17 (2x) mercimek başlı vidalarla taşıyıcı kollu yarım daire taşıyıcıya vidalayın. 1 Nm.
- Silindir saplamaları (2x) dayanma noktasına kadar yarım daire taşıyıcı içindeki kilidin üzerine itin.
Açı ölçerPlaka
- Açı ölçeri M4x12 (2x) alyan başlı vida ve emniyet pulu (2x) ile halat açısı takip elemanının plakasına vidalayın. 10 Nm.
Sadece Z halatlı palangada
Z yapı türündeki halatlı palangada kedi arabası çatkı çerçevesinin alt kısmına, üzerine halat açısı takip elemanının sabitlendiği bir kaynaklı bağlantı plakası kaynak yapılmıştır.
Kaynaklı bağlantı plakası
- Tutucuyu M6x12 (2x) kiriş vidası ile kaynaklı bağlantı plakasına vidalayın. 19 Nm.
Altı köşe cıvata M6x25Düz rondela
- M6x25 altı köşe cıvatayı düz rondela ile taşıyıcı koldaki çapraz askı ve tutucu arasından itin.
Düz rondela
- M6 somunu rüz rondela ile M6x25 altı köşe cıvata üzerine itin ve vidalayın. 10 Nm.
Yarım daire taşıyıcı
- Yarım daire taşıyıcıyı K4x17 mercimek başlı vidalarla taşıyıcı kollu yarım daire taşıyıcıya vidalayın. 1 Nm.
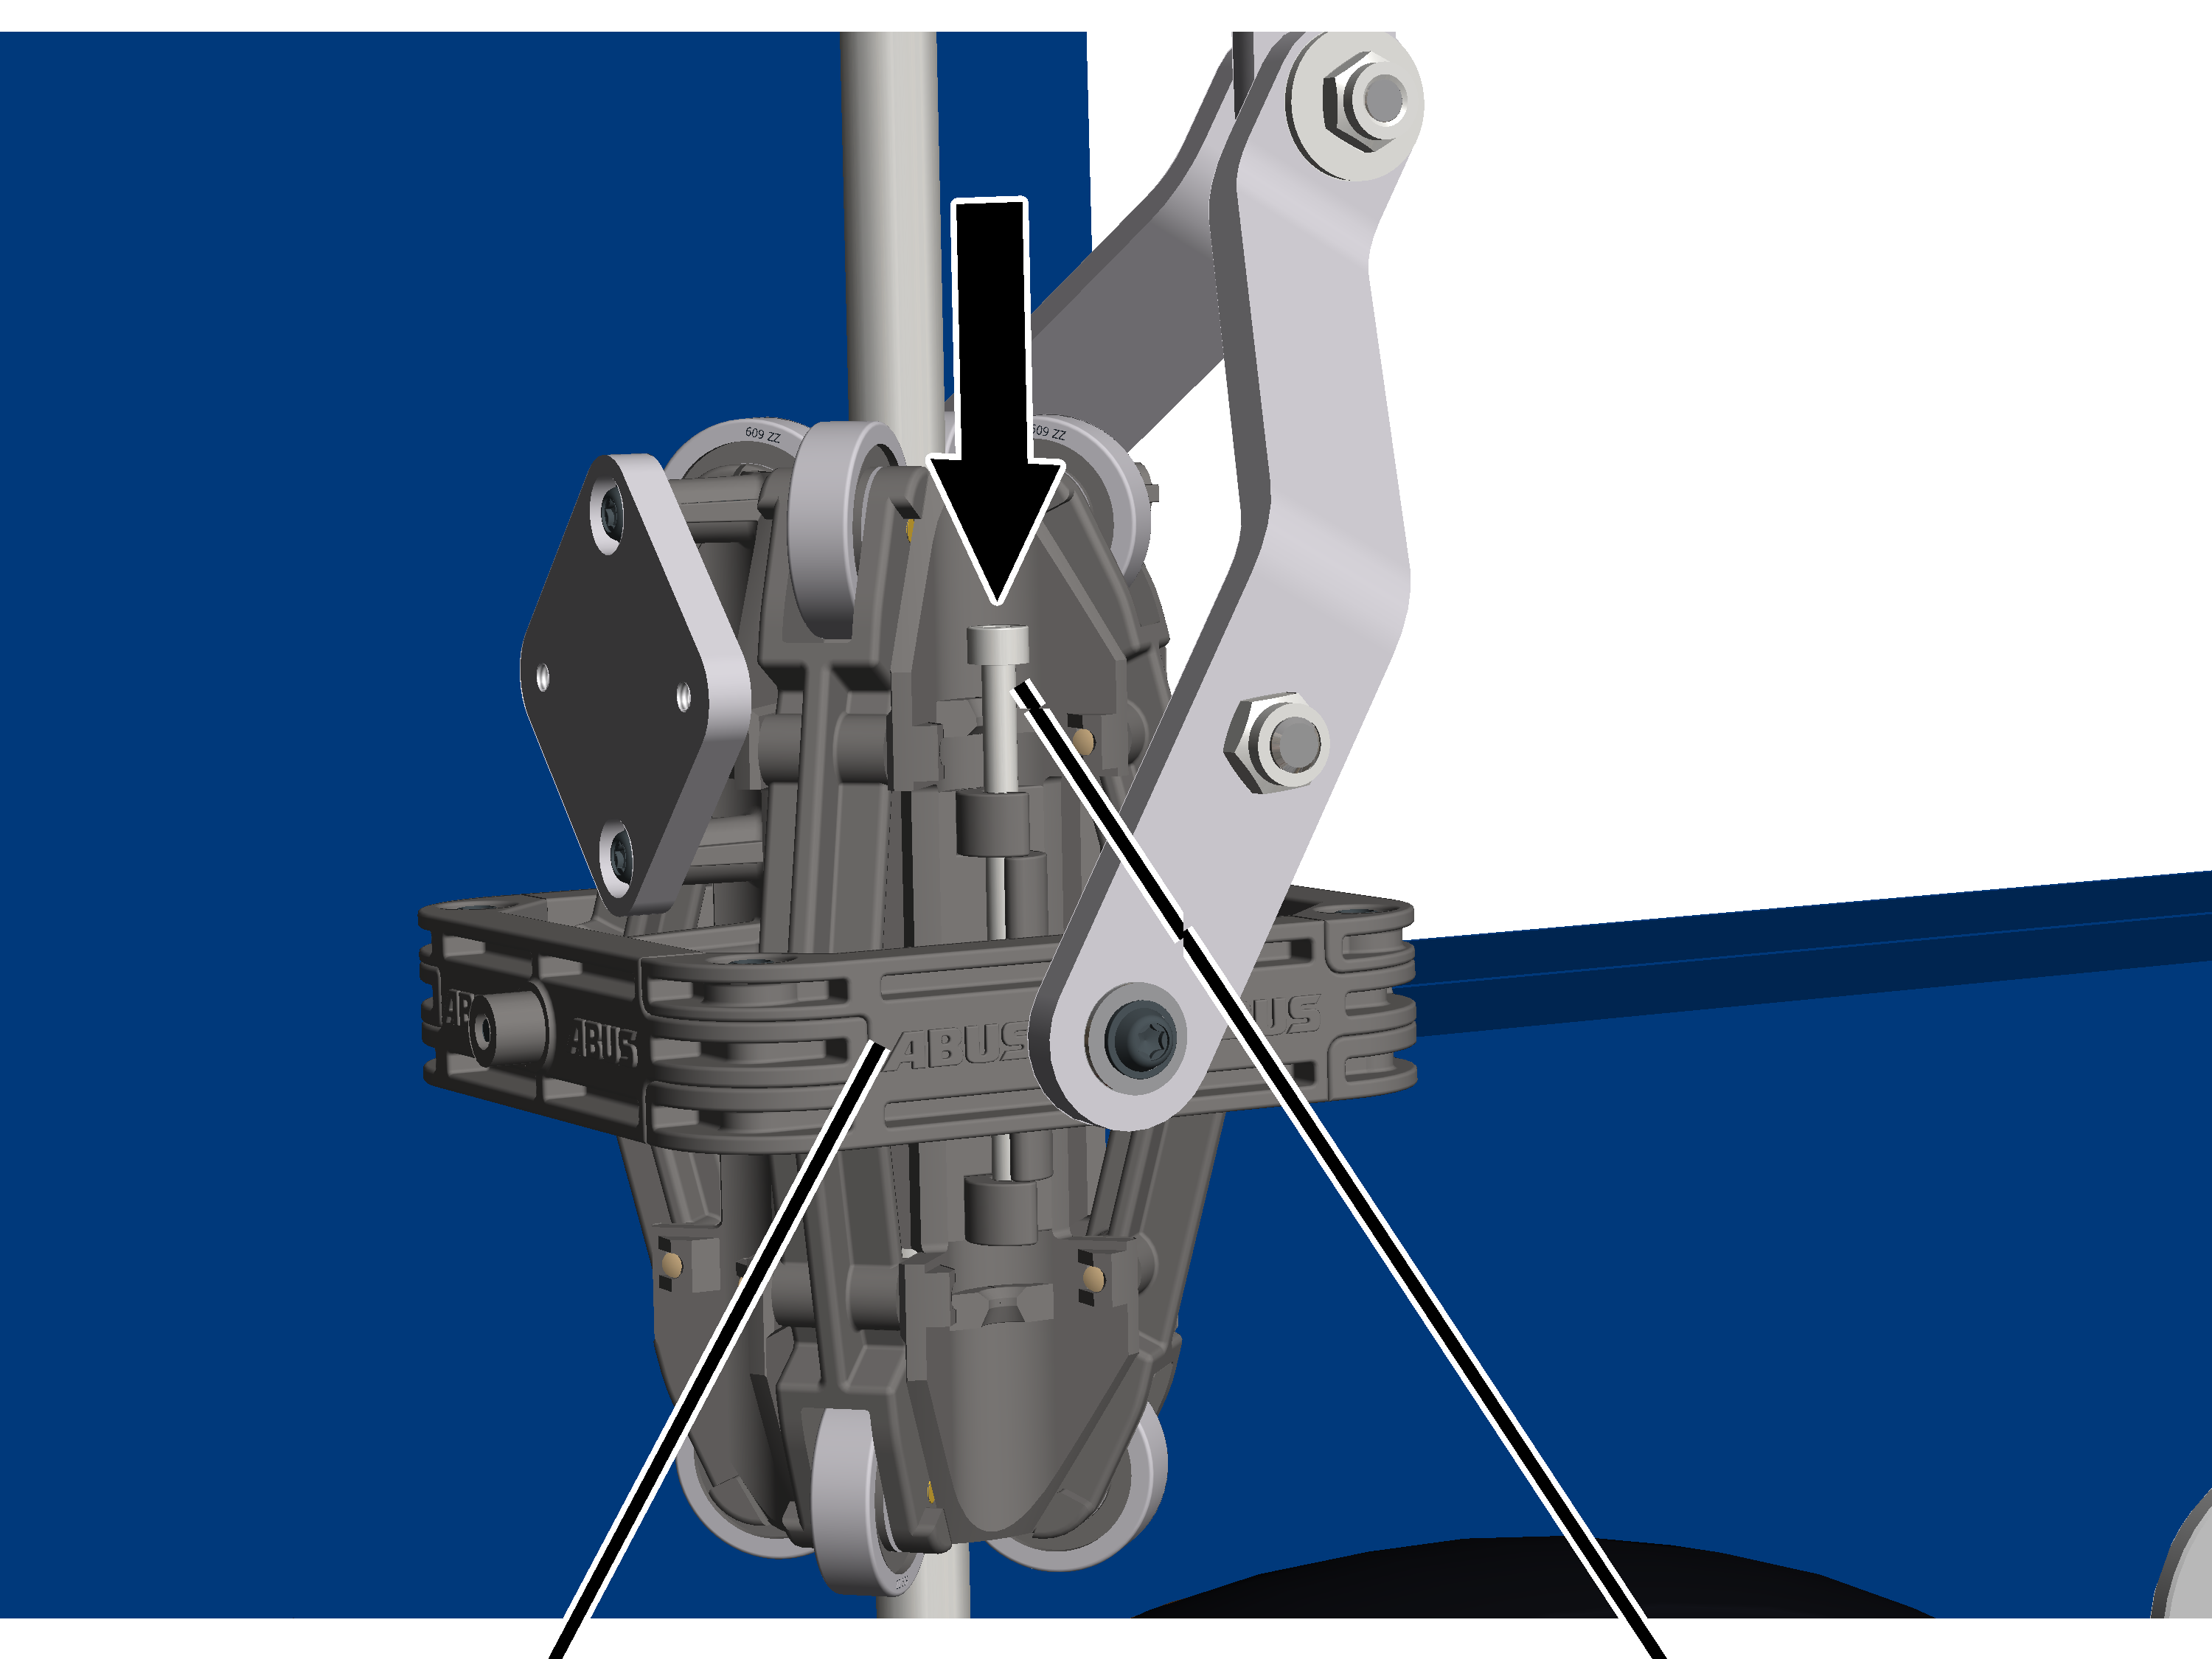
- Silindir saplamaları (2x) dayanma noktasına kadar yarım daire taşıyıcı içindeki kilidin üzerine itin.
Alyan başlı vida M4x12Tespit rondelası
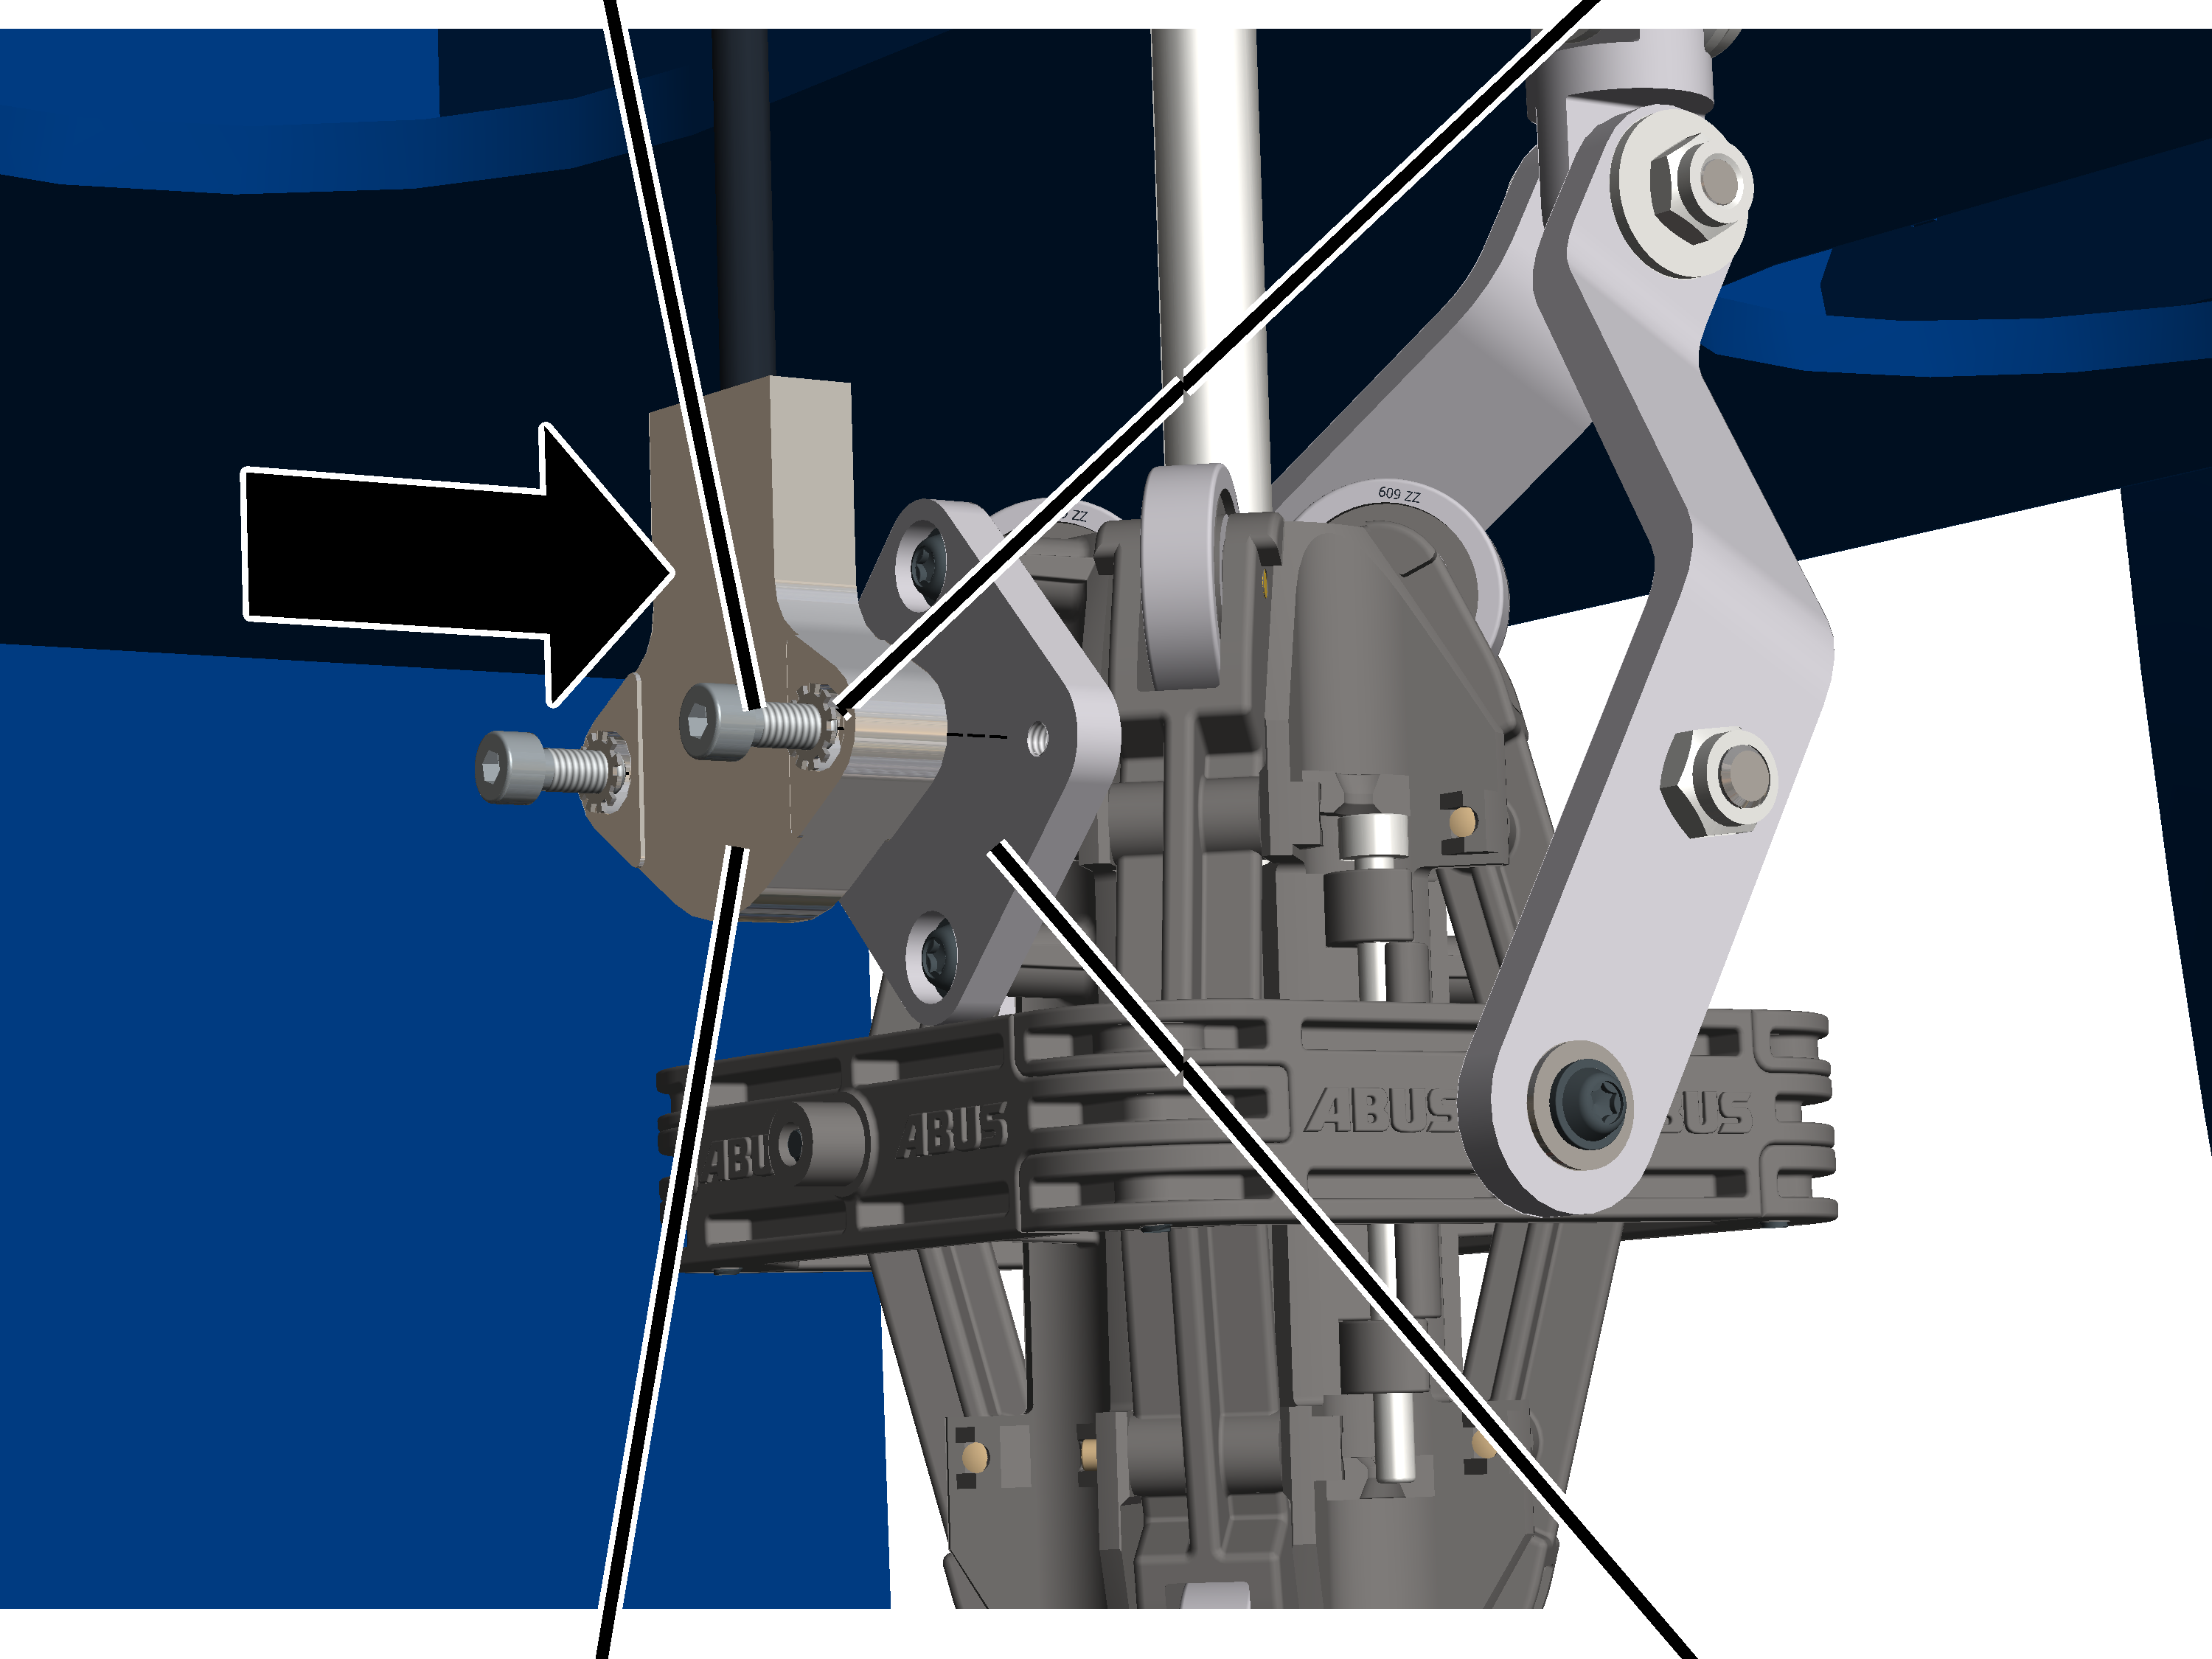
- Açı ölçeri M4x12 (2x) alyan başlı vida ve emniyet pulu (2x) ile halat açısı takip elemanının plakasına vidalayın. 3 Nm.
Açı ölçerin bağlanması
- Açı ölçerin fiş kontağını mutlak değer vericisine yönlendirin ve takın.
Açı ölçer kalibrasyonu
Kanca kılavuzunu ve kanca merkezlemesini kullanmak için açı ölçer kalibre edilmelidir. Bunun için halatın sıfır noktasının kaydedildiği bir kalibrasyon hareketi gerçekleştirilmelidir. Ancak başarılı kalibrasyon sonrasında kanca kılavuzu ve kanca merkezlemesinin tüm fonksiyonları mevcut olur.
Uyarılar:
- Açı ölçer kalibre edilmeden önce mutlak değer vericisinin referanslanmış olması gerekiyor. Bakınız "Mutlak değer vericisinin referanslanması".
- Doğru bir kalibrasyon gerçekleştirmek için yük kancası tüm kalibrasyon hareketti boyunca dikey olarak asılı olmalıdır. Bunun için en iyisi yük kancasına bir yük asmaktır. Küçük yük kancasında ve yaylı kablo sarma tamburlu yük kancasında, yük kancasının dikey olarak asılı durması için kalibrasyon hareketi boyunca mutlaka bir yük asılı olmalıdır.
- Her sökme işleminden sonra (örneğin halat değişikliğinde) ya da açı ölçer değişikliğinde açı ölçer yeniden kalibre edilmelidir.
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı oturum açmış olmalıdır.
Genel bakış: KranOS'de gezinme |
|---|
'SERVICE' (Servis) kullanıcısı 🡪 "Hoist" 🡪 "Hoist profile parameter" 🡪 "Inclinometer parameter" |
- 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bkz. "KranOS’ta oturum açın ve giriş yapın".
- Ana menüde istediğiniz kaldırma tertibatını seçin (örn. kaldırma tertibatı 1).
- İstenen kaldırma tertibatı ile ilgili pencere belirir.
- "Ayarlar" menüsünde (üç yatay çubuk) "Hoist profile parameter" menü öğesine tıklayın.
- "Hoist profile parameter" penceresi belirir.
- "Ayarlar" menüsünde (üç yatay çubuk) "Inclinometer parameter" menü öğesine tıklayın.
- "Inclinometer parameter" penceresi belirir.
"Calibrate inclinometer" düğmesi
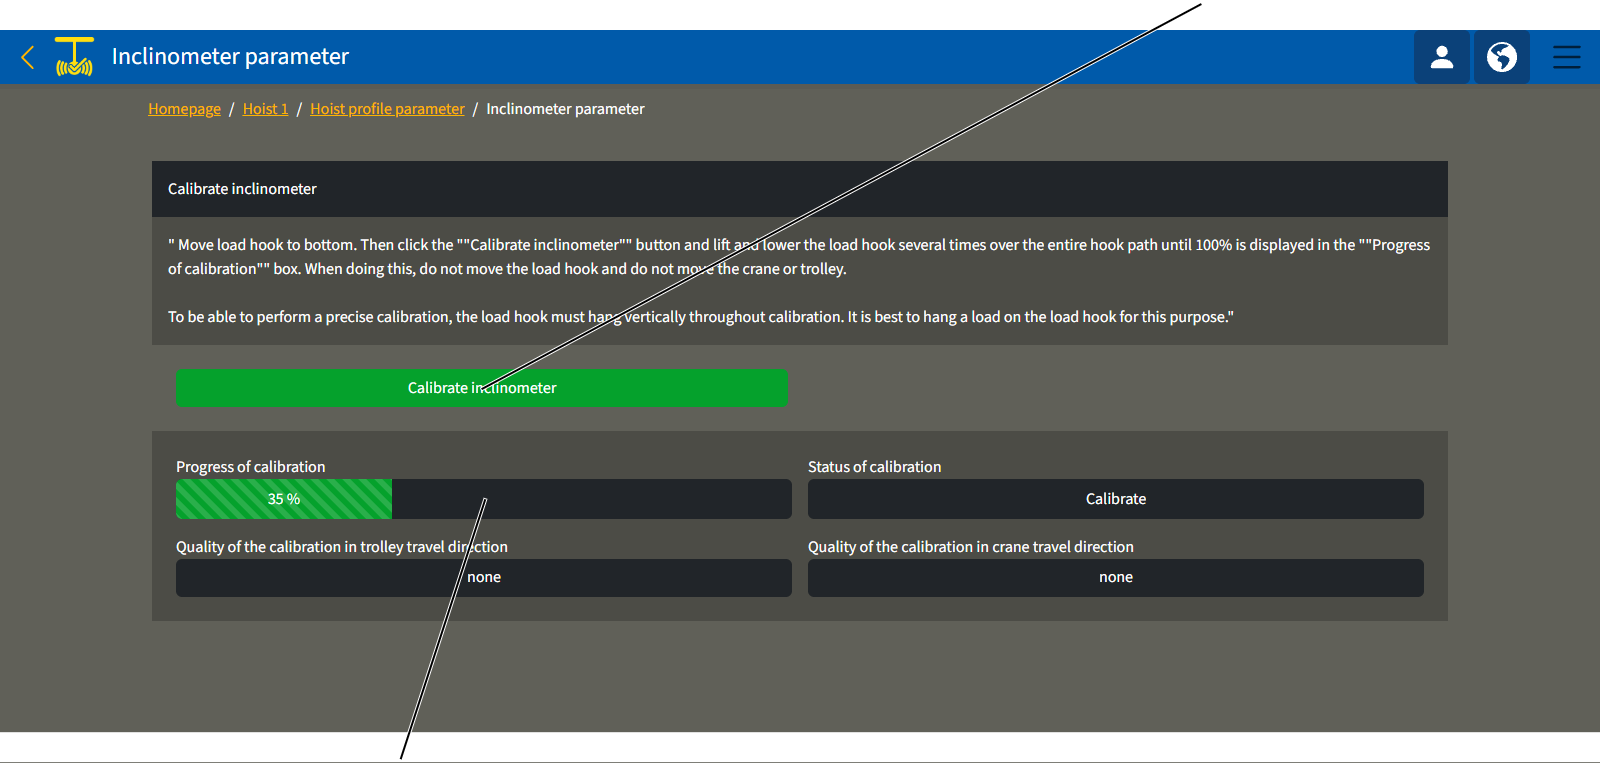
- Yük kancasını tamamen aşağıya hareket ettirin.
- Mümkünse ve mantıklıysa: Yükü kancaya asın.
- "Calibrate inclinometer" düğmesine tıklayın.
- "Progress of the calibration" alanında %100 gösterilene kadar yük kancasını tüm kanca yolu üzerine kaldırın ve indirin.
Kalibrasyon hareketi sırasında kedi arabası ve kılavuz vinç hareket ettirilmemelidir, aksi halde yük kancası sallanabilir. Bu da kalibrasyonun yanlış olmasına neden olur. Yük kancasını kalibrasyon hareketi sırasında başka şekilde de hareket ettirmeyin.
- "Quality of the calibration in trolley travel direction" ve "Quality of the calibration in crane travel direction" alanlarında kalibrasyon hareketi sonucunun ne kadar iyi olduğu gösterilir.
- Açı ölçer hizalamasının doğru ayarını kontrol edin. Bakınız "Açı ölçer hizalamasının ayarlanması".
Açı ölçer hizalamasının ayarlanması
Kanca asistanlarının halat sapmasını doğru ölçebilmesi için açı ölçerin hizalamasının KranOS'ta doğru ayarlanması gerekir.
Açı ölçerin hizalaması ayarlanmadan önce açı ölçer kalibre edilmiş olmalıdır. Bakınız "Açı ölçer kalibrasyonu".
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı oturum açmış olmalıdır.
Genel bakış: KranOS'de gezinme |
|---|
'SERVICE' kullanıcısı 🡪 "Movement profile"" |
- 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bkz. "KranOS’ta oturum açın ve giriş yapın".
- "Ayarlar" menüsünde (üç yatay çubuk) "Movement profile" menü öğesine tıklayın.
- "Movement profile" pencere menüsü belirir.
"Inclinometer rotated by 90°" şalteriAçılır Orientation of inclinometer menüsü
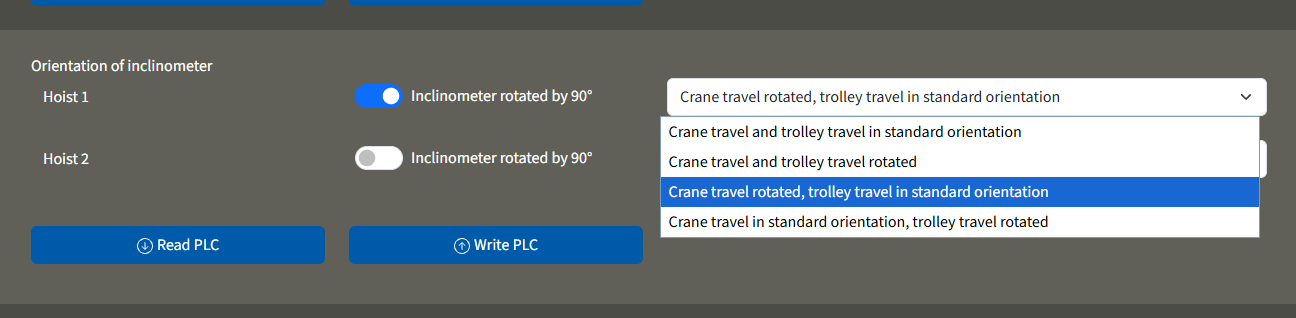
- Açılır menü üzerinden ilgili kaldırma tertibatı için açı ölçerin hizalamasını seçin.
- Gerekirse "Inclinometer rotated by 90°" şalteri ile açı ölçerin montaj yönünü seçin.
- Şalterin arka planı mavi olur.
- "Write PLC" düğmesine tıklayın.
Kontrol işlemleri
Vinci, çalışma emniyeti kurallarına göre kontrol eden ve kabul işlemi yapan herkesi ilgilendirir
Güvenli bir işletimi garanti edebilmek için, vinç tertibatının düzenli aralıklarda kontrol edilmesi gereklidir. İşletici firma, periyodik kontrol muayenesinin yapılmasından sorumludur.
İlk olarak
Kontrol aralıkları
Tekrarlanan kontrol işlemi, en az yılda bir defa yapılır.
Belirli şartlar altında, daha sık olarak tekrarlanan kontrol işlemi yapılması gerekmektedir. İlgili sebepler şunlardır:
- Çok sık yük taşıma kapasitesinde çalışma.
- Vardiyalı çalışma.
- Çok sık kullanım.
- Tozlu veya aşındırıcı ortam.
İşletici firma, şartları kontrol etmekten ve kontrol aralıklarını belirlemekten sorumludur. ABUS, sorularınızı cevaplamaya daima hazırdır.
Muayene görevlisinden beklenenler
Vinç işletici firma, muayene görevlisinin seçilmesinden ve uygun şekilde meslek eğitimi görmüş olmasından sorumludur.
Vasıflı personele örnekler:
- Meslek eğitimi sonucu, makine yapımına ve vinçlerin elektrik bağlantılarına ilişkin geniş kapsamlı bilgilere sahip olan kişiler.
- Vinçlerin işletimi, montajı ve bakımı konularında yeterli tecrübeye sahip olan kişiler.
- İlgili ülkede geçerli olan tekniğe ilişkin kurallar, yönetmelikler ve güvenlik talimatları hakkında geniş kapsamlı bilgilere sahip olan kişiler.
- ABUS tarafından düzenli olarak kurs verilmiş kişiler.
Kontrol muayenesi işleminin kapsamı
Vincin kontrolünü yapan vasıflı personel, kontrol muayenesinin kapsamı ve yürütülüş şeklinden sorumludur.
Genel bakış: ABUControl'lu vincin kontrol edilmesi
Burada tarif edilen hususların yanı sıra, diğer ürün el kitaplarında tarif edilen tüm hususlar da kontrol edilmek zorundadır.
Vincin sorunsuz bir durumda bulunup bulunmadığına dair karar yalnızca muayene görevlisine aittir. Arıza tespit edildiğinde, bunun giderilmesi gerekir. Muayene görevlisi, vincin daha sonra yeniden kontrol edilmesine gerek olup olmadığına karar verir.
Vincin kullanıldığı yerde geçerli olan yönetmelikler, daha başka kontrol işlemlerini de gerekli kılıyorsa, bunları da aynı zamanda yapın.
Ek olarak, en azından şu noktaları kontrol edin:
- Geriye kalan kullanım ömrünü hesaplamak için işletim verilerini ve yük kolektifi belleğini okuyun. Bkz. "İşletim verilerinin ve yük kolektifi belleğinin okunması".
- Kaldırma üst konum sınırlayıcısına normal çalışma akışı kapsamında hareket edildiğinde: Yedek sınırlayıcıyı kontrol edin. Bkz. "Yedek sınırlayıcının kontrol edilmesi".
- Iskartaya ayırma tahmini yardımıyla halatı kontrol edin. Bakınız "Iskartaya ayırma tahmini yardımıyla halatı kontrol etme" ve "Halat değiştirme zamanı parametrelerinin ve halat mekanizması verilerinin gösterilmesi".
- Aşırı yüke karşı emniyet tertibatını kontrol edin. Bakınız "Aşırı yüke karşı emniyet tertibatının kontrol edilmesi".
İşletim verilerinin ve yük kolektifi belleğinin okunması
ABUControl, işletim sırasında çok sayıda işletim verisi tespit eder ve bunları basit bir şekilde görüntüler. İşletim verileri, bilhassa işletim saati sayacı ve yük kolektifi belleği, tekrarlanan kontrol işlemi açısından anlamlıdır.
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'CUSTOMER' (Müşteri) (Kullanıcı düzeyi [1]) ya da 'SERVICE' (kullanıcı düzeyi [2]) oturum açmış olabilir. Fakat sisteme giriş yapmadan da (Kullanıcı düzeyi [0]) erişim mümkündür.
İşletim verilerinin açılması
Sisteme giriş yapmadan:
- WLAN bağlantısı kurun.
- Tarayıcıda KranOS'yi açın. Bkz. "KranOS’ta oturum açın ve giriş yapın".
- "Operating data" penceresi belirir.
Kullanıcı oturumu açılmışsa:
- Başlangıç penceresinde: "Ayarlar" menüsünde (üç yatay çubuk) "Operating data" menü öğesine tıklayın.
- İşletim verilerini içeren pencere belirir.
Not:
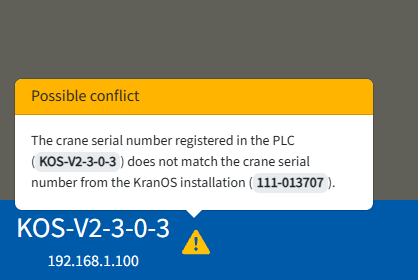
PLC'de kayıtlı vinç seri numarası, KranOS'taki vinç seri numarası ile uyuşmazsa, uyuşmazlık ile ilgili bir ileti belirir.
İşletim verilerinin okunması
"Operating hours" alanı"Reversing motions" alanı
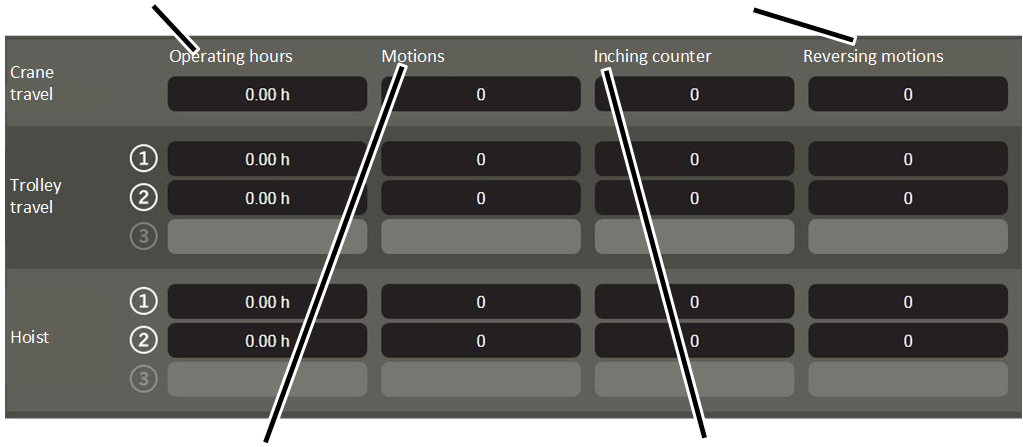
- İstediğiniz vinç hareket ekseni satırından ilgili değeri okuyun.
- "Operating hours (Toplam işletim saati): İlgili vinç hareket eksenine ait tahrik düzeninin veya tahrik düzenlerinin hareket ettiği süre.
- "Motions": İlgili vinç hareket ekseninin hareket sayısı. İlgili tahrik düzeni durur vaziyetteyken hızlandırıldığında bir hareket eklenir.
- "Inching counter": Kısa hareketlerin sayısı. İlgili tahrik düzeni durur vaziyetteyken hızlandırıldığında ve maksimum 2 sn çalıştığında sayıya bir eklenir. Aynı zamanda "Motions" metin alanı bir sayı arttırılır.
- "Reversing motions": Tersine dönme hareketlerinin sayısı. İlgili tahrik düzeni, o anki hareket yönünden 2 sn içinde doğrudan karşı yönde hızlandırıldığında, sayı bir arttırılır. Aynı zamanda "Motions" metin alanı bir sayı arttırılır.
Yük kolektifi belleğinin okunması
"Consumed value" alanı"Overload counter" alanı
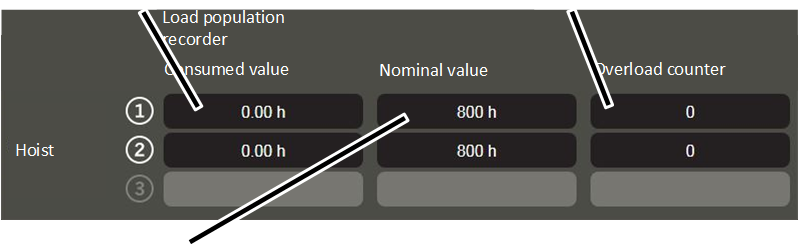
- "Consumed value": Kaldırma tertibatı için hesaplanan tam yükle çalışma saatleri.
- "Nominal value": Kaldırma tertibatı için izin verilen maksimum tam yükle çalışma saatleri.
- "Overload counter": Aşırı yük ile gerçekleştirilen kaldırma hareketlerinin sayısı. Kaldırma tertibatı, vincin maksimum yük taşıma kapasitesini aşan bir yük kaldırdığında sayı 1 arttırılır. Aynı zamanda "Motions" metin alanı 1 sayı arttırılır.
Geriye kalan kullanım ömrünün değerlendirilmesine ilişkin diğer bilgiler için: Bakınız "ABUS vinçleri için genel el kitabı".
Uyarılar:
- Görüntülenen değerler, "Operating data" penceresi görüntülenirken güncellenir. Bu sayede görüntülenen değerlerin hangi işletim aşamasında arttırıldığı görülebilir.
- Değerler ABUControl'a kaydedilir. PLC değiştirileceği zaman değerlerin manuel olarak aktarılması gerekmektedir.
Yedek sınırlayıcının kontrol edilmesi
Sadece kaldırma üst konum sınırlayıcısına normal çalışma akışı kapsamında hareket edildiğinde
Bu bölüm yalnızca kaldırma üst konum sınırlayıcısına normal çalışma akışı kapsamında hareket edildiğinde geçerlidir.
Kaldırma üst konum sınırlayıcısına normal çalışma akışında planlı şekilde hareket edilmelidir. Kaldırma üst konum sınırlayıcısı, vinç çalıştırıldığında kontrol edilmelidir.
Kaldırma üst konum sınırlayıcısı düzenli kullanım nedeniyle hasar gördüğünde, ilave bir yedek sınırlayıcı, kapama işlemini gerçekleştirir. Bu yedek sınırlayıcı, tekrarlanan kontrol işlemleri çerçevesinde kontrol edilmelidir.
Yük kancasının doğru pozisyona getirilmesi
- Yük kancasını, sınır anahtarı çalışma bölgesi dışına (üst veya alt tarafta) hareket ettirin.
Kontrol işleminden önce, yük kancası, sınır anahtarı çalışma bölgesinde bulunmamalıdır.
Yedek sınırlayıcının kontrol edilmesi
'üst' pozisyon
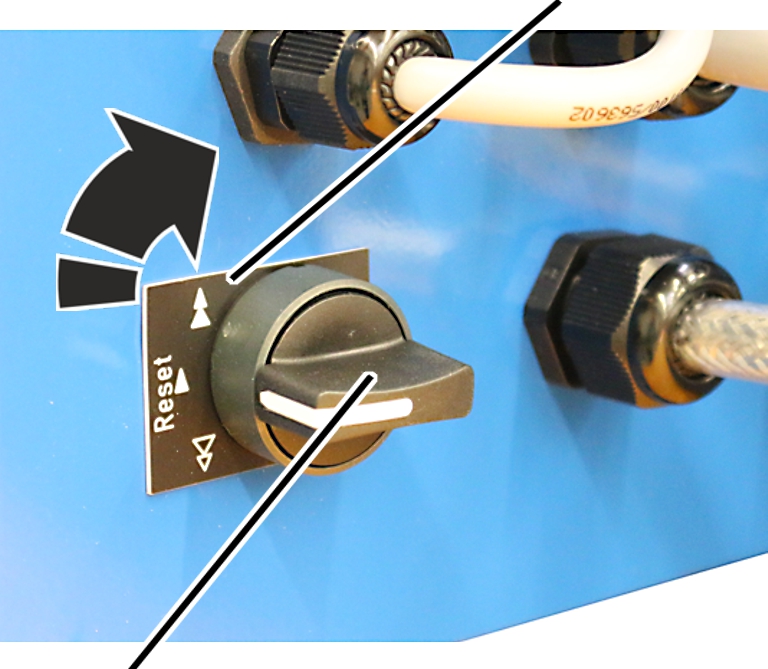
- Devirmeli anahtarı, 'üst' pozisyonuna çevirin ve sabit tutun.
- Yük kancasını yavaşça yukarı hareket ettirin.
- Yük kancası yukarıya hareket eder.
- Devirmeli anahtara basılması sonucunda yük kancası normalde olduğu gibi kaldırma üst konum sınırlayıcısının anahtarlama noktasında durmaz, aksine devam eder.
- Yedek sınırlayıcı devreye alınır.
- Ana kontaktör kapanır.
- Yedek sınırlayıcı bu aşamada kontrol edilmiştir.
Ana kontaktör kapanmadı ise:
- Bu durumda, vincin devre bağlantılarında veya bazı parçalarında bir sorun vardır. Vinç, bu durumda artık işletilmemelidir.
- Vinci işletim dışı bırakın.
- ABUS Servisi ile iletişime geçin. Bkz. “ABUS Servisi”.
Vinci tekrar çalıştırın
'alt' pozisyon
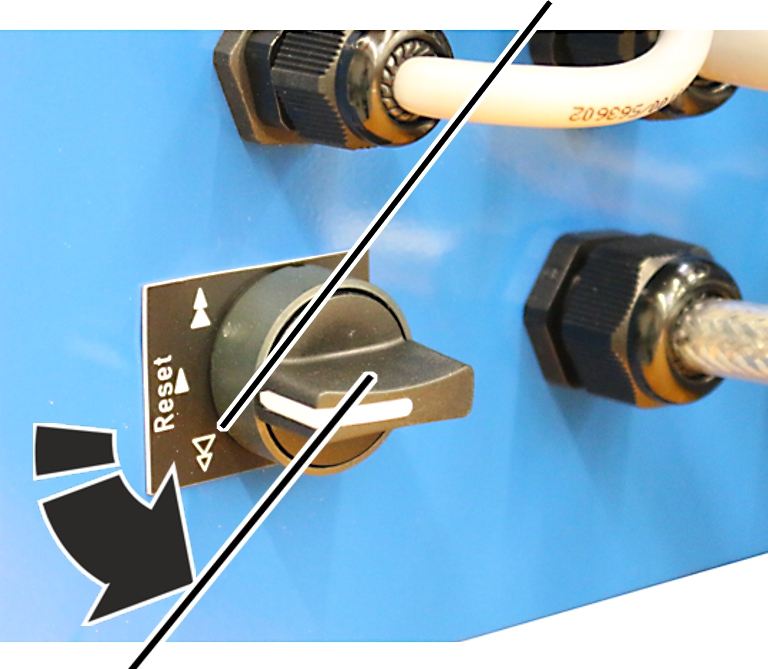
- Devirmeli anahtarı, 'alt' pozisyonuna çevirin ve sabit tutun.
- Ana kontaktör köprülenir.
- Vinç, tekrar açılır.
- Yük kancasını, sınır anahtarı çalışma bölgesi dışına getirin.
Sadece ikiz kaldırma tertibatı olduğunda
İkiz kaldırma tertibatındaki akış pek de farklı değildir.
- Kaldırma tertibatı 1'deki yedek sınırlayıcıyı kontrol edin.
- Kaldırma tertibatı 1'deki vinci yeniden çalıştırın.
- Kaldırma tertibatı 2'deki yedek sınırlayıcıyı kontrol edin.
- Kaldırma tertibatı 2'deki vinci yeniden çalıştırın.
Iskartaya ayırma tahmini yardımıyla halatı kontrol etme
Önemli derecede aşınma hesaplanan halat kesimleri görüntülenerek ABUControl ile periyodik halat bakımı ve kontrolü kolaylaştırılmıştır ve daha güvenli hale getirilmiştir.
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'CUSTOMER' (Müşteri) (Kullanıcı düzeyi [1]) ya da 'SERVICE' (kullanıcı düzeyi [2]) oturum açmış olmalıdır.
"Wear maximum acceptable wear" açma
Genel bakış: KranOS'de gezinme |
|---|
'CUSTOMER' (Müşteri) ya da 'SERVICE' (Servis) kullanıcısı 🡪 "Hoist" 🡪"Wear maximum acceptable wear" |
- 'CUSTOMER' (Müşteri) (Kullanıcı düzeyi [1]) veya 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bakınız "KranOS’ta oturum açın ve giriş yapın".
- Ana menüde istediğiniz kaldırma tertibatını seçin (örn. kaldırma tertibatı 1).
- İstenen kaldırma tertibatı ile ilgili pencere belirir.
- "Ayarlar" menüsünde (üç yatay çubuk) "Wear maximum acceptable wear" menü öğesine tıklayın.
Halat değiştirme zamanı hesaplamalarının okunması
"Rope position" sütunu"Wear length" sütunu
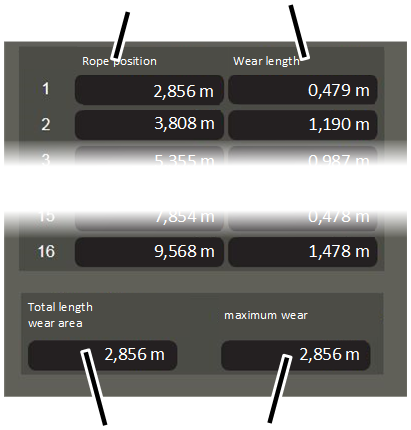
- "Wear maximum acceptable wear" penceresi belirir.
- Tabloda, ABUControl'ün önemli bir aşınma hesapladığı bir veya birkaç halat kesimi (her satırda bir halat kesimi) gösterilir.
- "Rope position" sütunu, ilgili halat kesiminin yerini gösterir. Halat ucu bağlantı noktasından, ilgili halat kesiminin başlangıcına kadar olan mesafe ölçülür.
- "Wear length" sütununda, önemli bir aşınmaya maruz kalan halat kesiminin uzunluğu gösterilir. "Rope position" sütununda belirtilen pozisyonun başından ölçüm yapılır.
- "Total length wear area" alanında, en yüksek aşınmaya maruz kalan halat kesimi olarak hesaplanan tablodaki halat kesimi gösterilir.
- "Maximum wear" alanında, en yüksek aşınmaya maruz kalan halat kesiminin ne kadar aşındığı gösterilir.
- Gösterilen halat pozisyonlarından halatı kontrol etmeye başlayın.
Gösterilen tüm halat kesimleri sırayla kontrol edilmelidir. En erken olarak burada, tel kopmalarının meydana geleceğinden yola çıkılmalıdır.
Halatın kontrol edilmesi
Belirgin oranda aşınmaya maruz kalan tüm halat kesimlerinde:
Halat ucu bağlantı noktasından halat kesiminin başlangıcına kadar olan mesafe ("Wire length" alanı)
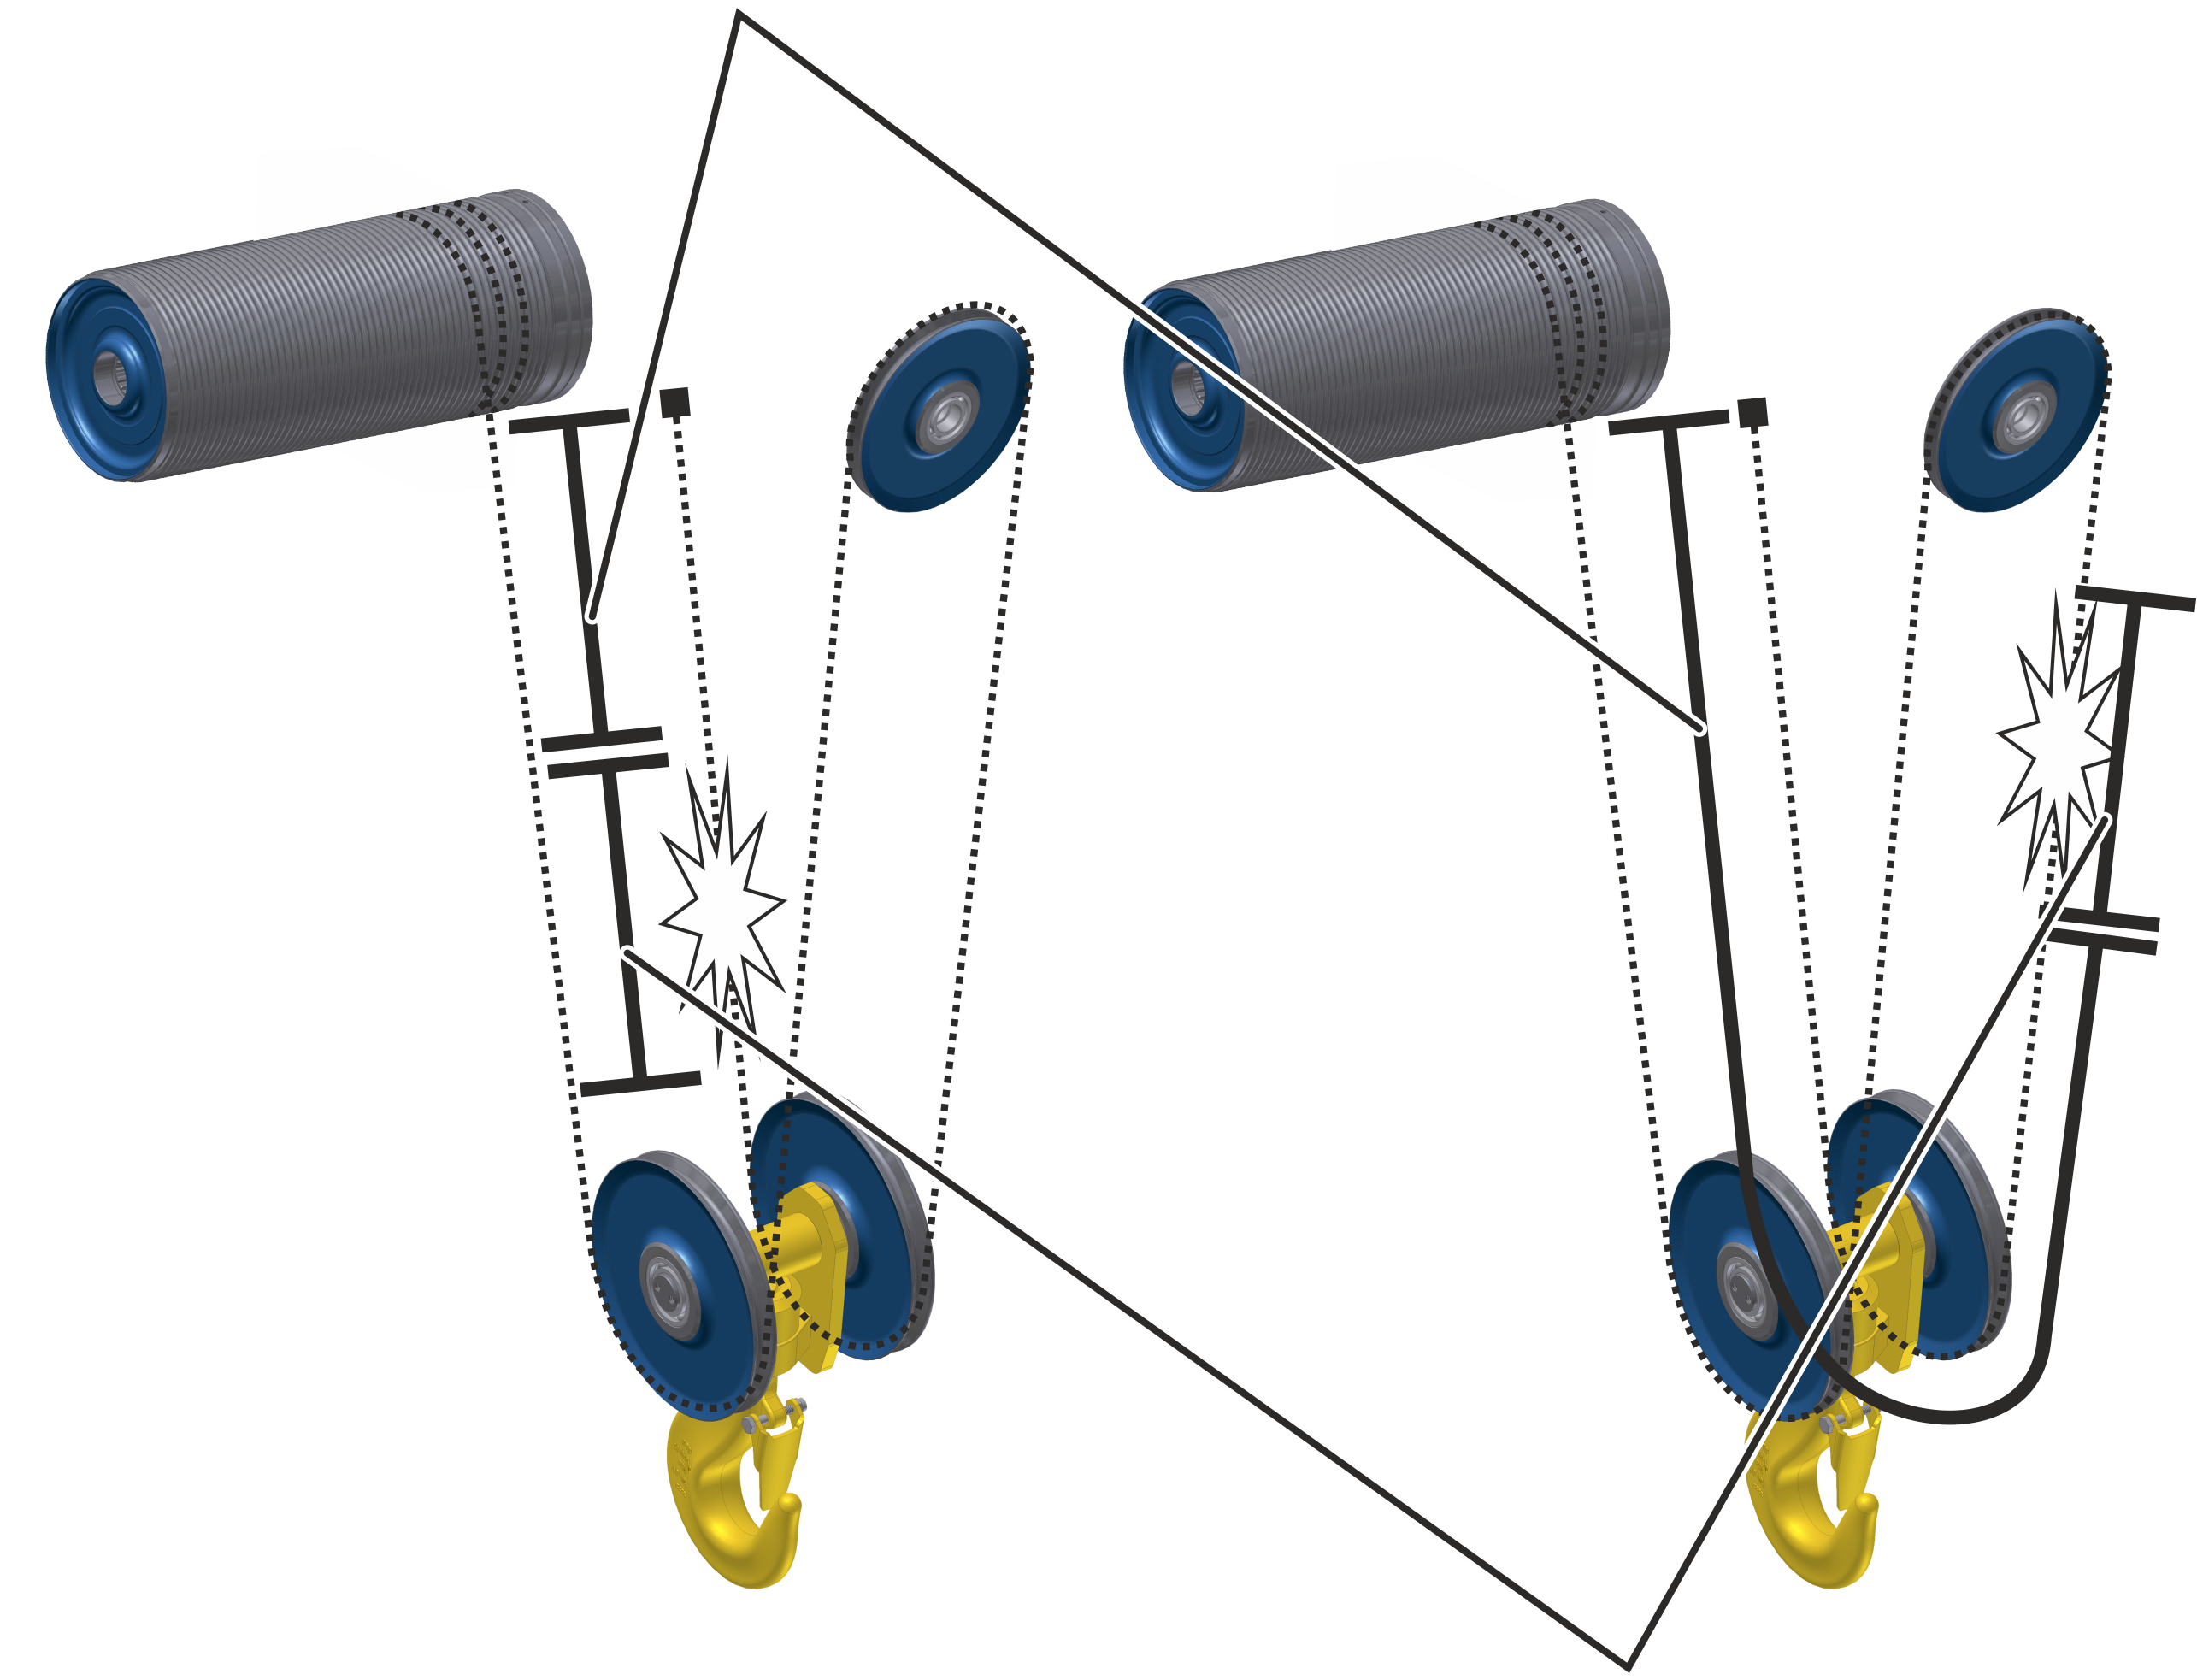
- Yük kancasını, mümkün olduğunca aşağıya hareket ettirin.
Bu şekilde halatta yapılacak ölçüm kolaylaştırılır.
- Halatlı palanganın halat ucu bağlantı noktasından "Rope position" mesafesini ölçün.
Bu noktada belirgin oranda aşınmaya maruz kalan halat kesimi başlar.
En yüksek aşınmaya maruz kalan halat kesimi genelde ilk zincir donamında bulunur, fakat vincin kullanımına bağlı olarak başka zincir donamlarında da bulunabilir. Bu durumda "Rope position" mesafesini halatlı palanganın halat ucu bağlantı noktasından başlayarak, alt palangadaki halat makarası etrafından tekrar ölçün.
- Halat kesimi başlangıcından "Total length wear area" değerini ölçün.
- Bu kısımda en fazla aşınma derecesine sahip olan halat kesimi bulunmaktadır. En erken olarak burada, tel kopmalarının meydana geleceğinden yola çıkılmalıdır.
- Periyodik halat bakımına ve kontrolüne buradan başlayın.
Ayrıca bakınız "ABUS vinçleri için genel el kitabı", "Halatın kontrol edilmesi" bölümü.
Eğer orada halat değiştirme zamanı tespit edilmedi ise:
- Geri kalan tüm halatı kontrol edin.
Sadece, ikiz kaldırma tertibatlı ve 'True Vertical Lift' kaldırma tertibatlı halatlı palangalarda
Bu bölüm sadece, ikiz kaldırma tertibatlı halatlı palangalar (sadece bir halat ucu değil, her iki halat ucu da ayrı bir halat tamburuna sarılır) ve 'True Vertical Lift' kaldırma tertibatlı halatlı palangalar için geçerlidir.
Halatın her iki yarısını da kontrol edin
Dengeleyici halat makarası
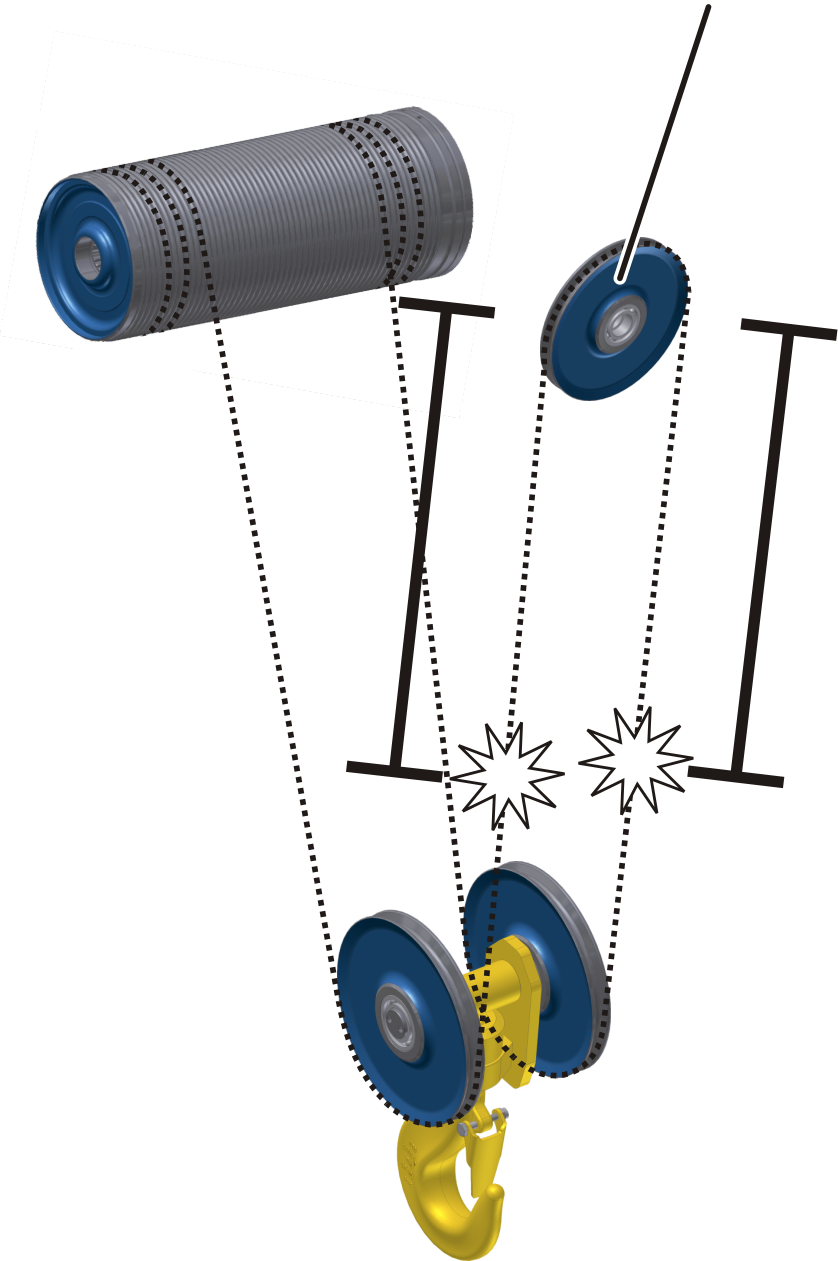
Bu halatlı palangalarda halat, her iki halat ucundan sarılır. Orta konumdaki halat parçası, neredeyse hareketsiz şekilde, halatlı palangadaki veya alt palangadaki dengeleyici halat makarası üzerinde bulunur. Dengeleyici halat makarası, halat ucu bağlantı noktası olarak ve her iki halat yarısı, iki farklı halat olarak düşünülür.
ABUControl tarafından saptanan aşınma değeri, hem ilk hem de ikinci halat yarısı için geçerlidir. Simetrik yerleşimden dolayı, her iki halat yarısının da aynı aşınmaya maruz kaldığı varsayılır.
- Dengeleyici halat makarasının hem solundaki hem de sağındaki halat yarısını kontrol edin. Bunu yaparken, dengeleyici halat makarasını halat ucu bağlantı noktası olarak düşünün.
Dengeleyici halat makarası üzerindeki halatın kontrol edilmesi
Dengeleyici halat makarası üzerindeki halat, ABUControl tarafından halat ucu bağlantı noktası olarak değerlendirilir. Bu sebepten dolayı buradaki aşınma hesaplanamaz.
Yükün sallanması sonucu ve her iki halat tamburunun düşük oranda farklı dönmesi sonucu, dengeleyici halat makarası üzerindeki halat da aşınır.
Dengeleyici halat makarası
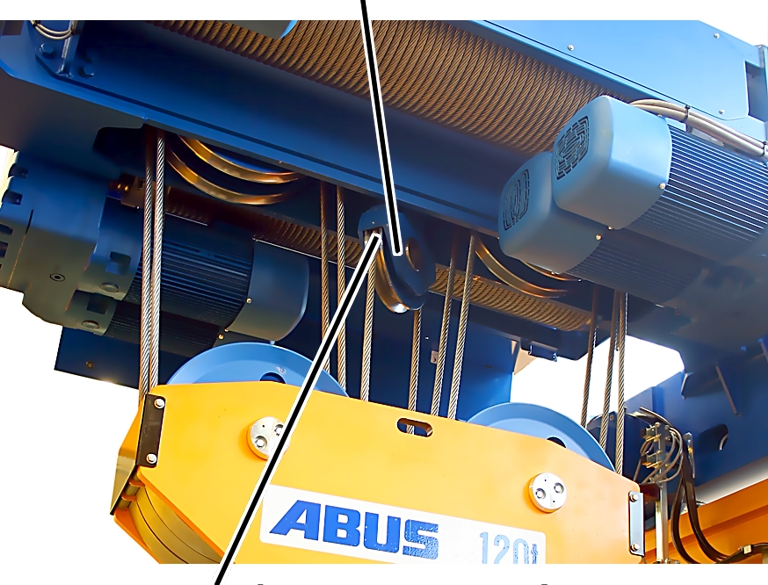
- Dengeleyici halat makarası (orta avara kasnağı halatlı palanganın üst kısmında veya alt palangada) üzerindeki halat parçasını, halatın diğer kısımlarına ek olarak ve özel itina ile kontrol edin.
Halatın değiştirilmesi
Halat değiştirme zamanı geldiyse:
- Halatı değiştirin. Bkz. "Halatın değiştirilmesi" ve halatlı palanga el kitabı.
Halat değiştirme zamanı parametrelerinin ve halat mekanizması verilerinin gösterilmesi
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'CUSTOMER' (Müşteri) (Kullanıcı düzeyi [1]) ya da 'SERVICE' (kullanıcı düzeyi [2]) oturum açmış olmalıdır.
"Maximum acceptable wear parameter" açma
Genel bakış: KranOS'de gezinme |
|---|
'CUSTOMER' (Müşteri) ya da 'SERVICE' (Servis) kullanıcısı 🡪 "Hoist" 🡪 "Hoist profile parameter" 🡪 "Maximum acceptable wear parameter" |
- 'CUSTOMER' (Müşteri) (Kullanıcı düzeyi [1]) veya 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bakınız "KranOS’ta oturum açın ve giriş yapın".
- Ana menüde istediğiniz kaldırma tertibatını seçin (örn. kaldırma tertibatı 1).
- İstenen kaldırma tertibatı ile ilgili pencere belirir.
- "Ayarlar" menüsünde (üç yatay çubuk) "Hoist profile parameter" menü öğesine tıklayın.
- "Hoist profile parameter" penceresi belirir.
- "Ayarlar" menüsünde (üç yatay çubuk) "Maximum acceptable wear parameter" menü öğesine tıklayın.
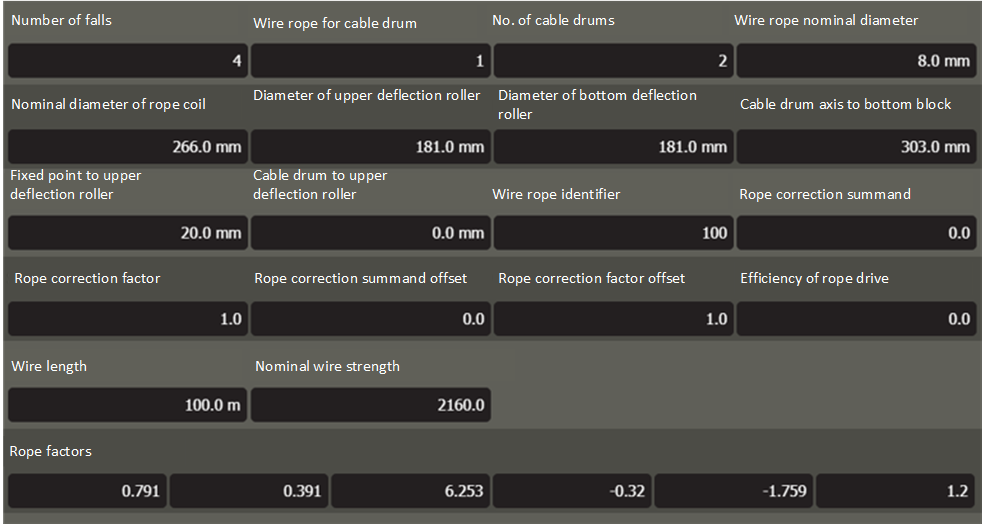
- "Maximum acceptable wear parameter" penceresi belirir.
- İstediğiniz parametreleri okuyun:
- "Number of falls": Alt palanga ile kedi arabası çatkı çerçevesi arasında giden halatın zincir donamı sayısı.
- "Wire rope for cable drum":
1: Halat ucunun biri halat tamburuna sarılır, diğer halat ucu ise halat ucu bağlantı noktasına sabitlenir.
2: Her iki halat ucu, halat tamburuna sarılır (True Vertical Lift kaldırma tertibatlı halatlı palanga, halat donam sayısı D4/2)
- "No. of cable drums": Halatlı palanga başına halat tamburu sayısı
1: Tek kirişli gezer köprü vinçler (ürün modeli E, S, U) veya çift kirişli gezer köprü vinçler (ürün modeli D, DA, DQA) için halatlı palanga
2: İkiz kaldırma tertibatı (ürün modeli Z, ZA)
- "Wire rope nominal diameter": Halat tamburu üzerindeki halatın çapı
- "Nominal diameter of rope coil": Halat tamburu üzerindeki halatın tekli dönüş (=sargı) çapı (Halat tamburu çapı + Halat çapı)
- "Diameter of upper deflection roller": Üst avara kasnağı çapı + Halat çapı
- "Diameter of bottom deflection roller": Alt avara kasnağı çapı + Halat çapı
- "Cable drum axis to bottom block": Halat tamburu ekseni ile alt palanga avara kasnağı (kasnakları) ekseni arası mesafe
- "Fixed point to upper deflection roller": Halat ucu bağlantı noktası ile üst avara kasnağının ekseni arasındaki mesafe
- "Cable drum to upper deflection roller": Halat tamburu ekseni ile üst avara kasnağı ekseni arasındaki mesafe.
- "Wire rope identifier": ABUS halat tanımlama işareti (A100=100, A101=101, A102=102, A103=103, A104=104, A105=105, A106=106)
- "Rope correction summand": Hesaplama için dahili değer
- "Rope correction factor": Hesaplama için dahili değer
- "Rope correction summand offset": Hesaplama için dahili değer
- "Rope correction factor offset": Hesaplama için dahili değer
- "Efficiency of rope drive": Hesaplama için dahili değer
- "Wire length": Tüm halatın uzunluğu
- "Nominal wire strength": Halatın dayanma gücü
- "Rope factors": Hesaplama için dahili değer
Aşırı yüke karşı emniyet tertibatının kontrol edilmesi
Aşırı yüke karşı emniyet tertibatının tekrarlanan kontrol işlemi çerçevesinde kontrol edilmesi ve aşırı yük durumunda kaldırma işlemi hareketinin kapatılması gerekmektedir.
Aşırı yüke karşı emniyet tertibatı kontrol muayenesi ön koşulları:
- Bu işlem adımı için test yükü gereklidir.
- Test yükünün ağırlığı kesin olarak bilinmelidir.
- Test yükünün ağırlığı, vincin/kedi arabasının maksimum yük taşıma kapasitesinde olmalı veya vincin/kedi arabasının maksimum yük taşıma kapasitesine olabildiğince yakın olmalıdır.
Aşırı yüke karşı emniyet tertibatı %110 aşırı yükte tepki verdiği için KranOS'de, aşırı yük ölçüm faktörü geçici olarak düşürülebilir. Bu sayede aşırı yüke karşı emniyet tertibatı, vincin maksimum yük taşıma kapasitesinin %110'u altındaki bir test yükü ile de tetiklenebilir.
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı oturum açmış olmalıdır.
Strok profili için parametrelerin açılması
Genel bakış: KranOS'de gezinme |
|---|
'SERVICE' (Servis) 🡪 "Hoist" 🡪 "Hoist profile parameter" |
- 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bakınız "KranOS’ta oturum açın ve giriş yapın".
- Ana menüde istediğiniz kaldırma tertibatını seçin (örn. kaldırma tertibatı 1).
- İstenen kaldırma tertibatı ile ilgili pencere belirir.
- "Ayarlar" menüsünde (üç yatay çubuk) "Hoist profile parameter" menü öğesine tıklayın.
"Overload factor" değerinin düşürülmesi
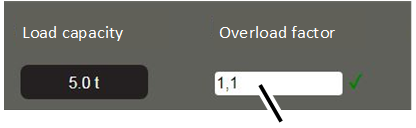
- "Hoist profile parameter" penceresi belirir.
- "Overload factor" alanına, mevcut test yükünün aşırı yük olarak algılanacağı bir faktör girin.
- "Write PLC" düğmesine tıklayın.
Test yükünün kaldırılması
- Çalışma emniyeti kurallarını dikkate alın ve test yükünü kaldırın.
- Aşırı yüke karşı emniyet tertibatı tetiklenmelidir.
- Nokta matris LED göstergesindeki gösterge yanıp söner.
- Test yükünü indirin.
Aşırı yüke karşı emniyet tertibatının sıfırlanması
- Vinci, şebeke ayırma şalterinden veya şebeke kesicisinden kapatın.
- 60 sn. bekleyin.
- Vinci tekrar çalıştırın.
- ABUControl yeniden çalıştırılır.
- Aşırı yük faktörü yeniden sıfırlanır.
Bakım işlemlerinin yapılması
Vincin bakımını yapan, onaran veya vinçte rekonstrüksiyon işlemleri yapan herkesi ilgilendirir
Vinç işleticisi firma, koruyucu bakım işleminden sorumlu personelin belirlenmesinden ve bu personelin yeterli vasıflara sahip olmasından sorumludur.
Vasıflı personele örnekler:
- Meslek eğitimi sonucu, makine yapımına ve vinçlerin elektrik bağlantılarına ilişkin geniş kapsamlı bilgilere sahip olan kişiler.
- Vinçlerin işletimi, montajı ve bakımı konularında yeterli tecrübeye sahip olan kişiler.
- İlgili ülkede geçerli olan tekniğe ilişkin kurallar, yönetmelikler ve güvenlik talimatları hakkında geniş kapsamlı bilgilere sahip olan kişiler.
- ABUS tarafından düzenli olarak kurs verilmiş kişiler.
Yetkili olmayan personel tarafından veya usulüne uygun olmayan şekilde yapılmış koruyucu bakım işlemleri sonucu oluşan hasarlar için ABUS, sorumluluk üstlenmez.
ABUS, koruyucu bakım işlemlerinin ABUS Servisi tarafından yapılmasını tavsiye eder.
Sadece, orijinal ABUS yedek parçaları kullanın. Aksi takdirde, garanti hizmetinden yararlanma hakkı geçersiz olur.
Bakım işlemleri sırasındaki güvenliğe ilişkin uyarılar
ABUControl'lu vinçte gerçekleştirilen tüm koruyucu bakım işlemlerinde, aşağıdaki güvenlik uyarılarını dikkate alın:
- Şebeke kesicisini kapatın. Şalteri yanlışlıkla tekrar açılmasına karşı emniyete alın.
- Vinç kontaktör kutusundaki sigortalı devre kesiciyi açın. Sigortalı devre kesicisini asma kilit ile emniyete alın ki, yanlışlıkla tekrar kapatılmasın.
- Uygun kaldırma platformu ve düşmeyi önleyici tertibat kullanın.
- Kaldırma platformu etrafındaki çalışma alanını yeterli ölçüde kordon altına alın.
- Aynı vinç yürüme yolu üzerindeki vinçleri veya bakımı yapılacak vincin üstündeki veya altındaki vinçleri kapatın. Şebeke anahtarlarını emniyete alın ki, yanlışlıkla tekrar açılmasınlar. Aksi takdirde diğer vinçler, kaldırma platformunu devirebilir veya bakımı yapılacak vince çarpabilir.
- Çevredeki insanlara, bakım işlemleri yapılmakta olduğunu bildirin.
- Vinç elektrik tertibatında yapılacak olan çalışmaların sadece meslek eğitimi görmüş elektrik tesisatçısı ustalar tarafından yapılması gereklidir!
- Acil durdurma düğmesine basıldıktan sonra da vinç kontrol düzeninde ve kedi arabası kontrol düzeninde ölümlere yol açabilecek yüksek gerilimler mevcuttur.
Bu emniyet bilgileri özel olarak ABUControl'lu vinç için geçerlidir:
- Vinçte çalışmaya başlamadan önce, şebeke besleme hattı bağlantısını kesin ve en azından 15 dakika frekans invertörlerinin ara devrelerindeki elektrik gerilimlerinin deşarj olmasını bekleyin.
- Frekans invertörlerinin gövdelerini açmayın.
Vincin kapatılması
Sigortalı devre kesicili vincin kapatılması
Vinç kontrol düzenindeki sigortalı devre kesici, şebeke ayırma şalterinin işlevini yerine getirir. Bununla vincin elektriği büyük oranda kesilebilir.
Bu, daha çok, vinç tertibatının tümünün bir şebeke kesicisi sayesinde kapatılamadığı durumlarda faydalıdır.
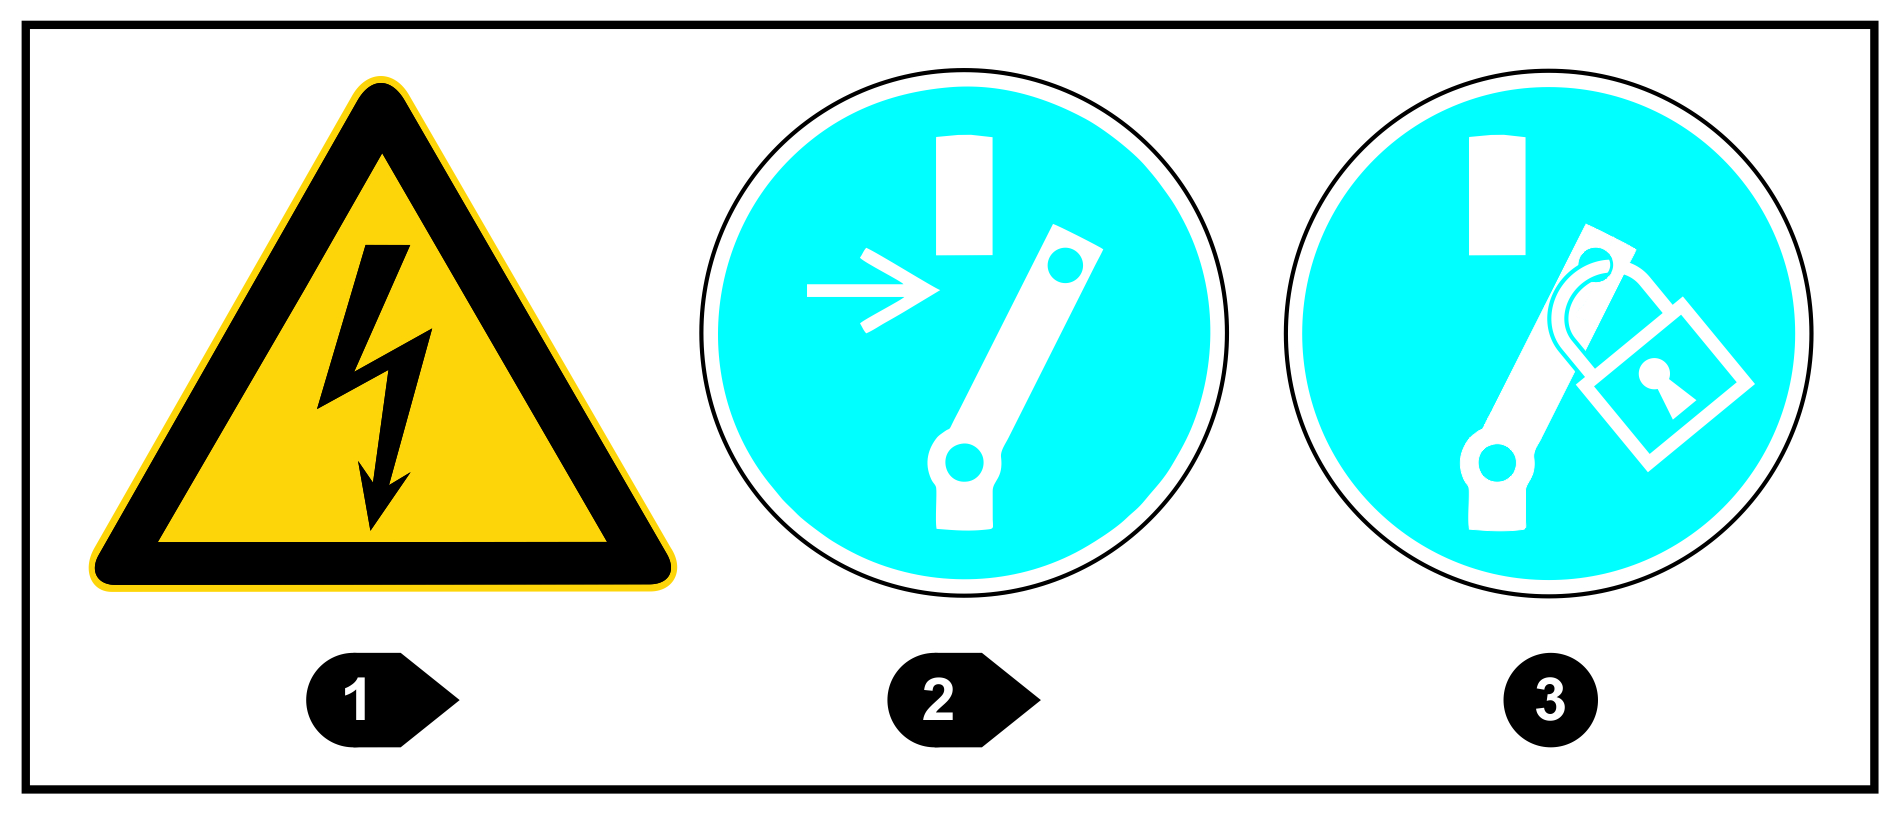
Vinç kontrol düzeni kapağı üzerinde vinci kapatmaya yönelik ürün güvenlik levhası.
- Vinç kontrol düzenini açın.
- Çalışma emniyeti kurallarını dikkate alın ve tutamaktaki sigortalı devre kesicisini aşağı devirin.
- Sigortalı devre kesicisini asma kilit ile emniyete alın ki, yanlışlıkla tekrar kapatılmasın.
- Vinç kontrol düzenindeki gerilimlerin deşarj olması için 15 dakika bekleyin.
- Vinç, sigortalı devre kesiciden itibaren gerilimsizdir. Sigortalı devre kesiciye kadar gerilim bulunmaya devam eder. Özel akım devrelerinde (örn. yük bağlama araçları için), sigortalı devre kesici açıkken de gerilim bulunmaya devam edebilir.
Sigortaların değiştirilmesi
Eriyen sigorta
- Sigortalı devre kesiciyi dışarı devirin.
- Eriyen sigortayı değiştirin.
- Sigortalı devre kesiciyi geri devirin.
Yedek sınırlayıcı ve kaldırma üst konum sınırlayıcısı için anahtarlama noktalarının ayarlanması
Halatlı palanga, üç anahtarlama noktalı bir şanzıman sınır anahtarına sahiptir.
Kaldırma üst konum sınırlayıcısının ve üzerinde bulunan yedek sınırlayıcının anahtarlama noktaları fabrikada ayarlanmış ve mühürlenmiştir.
Gerektiğinde (örn. yük kancasının bir travers nedeniyle tam yukarıya kadar hareket etmemesi gerektiğinde), halat değişiminden sonra veya onarımlardan sonra kaldırma üst konum sınırlayıcısının anahtarlama noktasının yeniden ayarlanması gerekebilir.
Anahtarlama noktalarının saptanması
Yedek sınırlayıcı
anahtarlama noktası C1
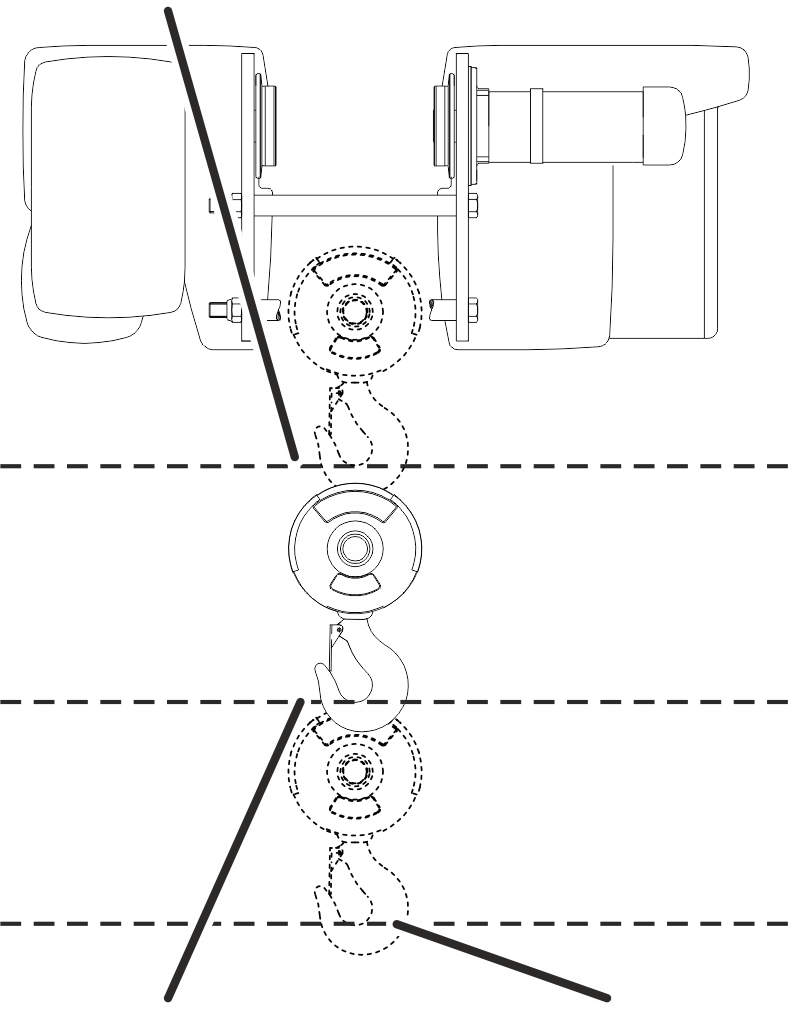
- Kanca ile yürüme tekerleği arası mesafe (C ölçüsü), yük kancasının halata zarar vermeden hareket edebileceği en yüksek pozisyondur. Burada belirli bir emniyet tamponu dikkate alınmıştır.
- Kanca ile yürüme tekerleği arası mesafe (C ölçüsü) esas olarak halatlı palangadaki yürüme tekerleğinin alt kenarı ile yük kancasının iç kenarı arasındaki mesafedir.
- Kanca ile yürüme tekerleği arası mesafe (C ölçüsü) bu sırada daima standart bir yük kancası için geçerlidir. Daha büyük veya küçük yük kancalarında kanca ile yürüme tekerleği arası mesafe için halatlı palanga veri formuna bakın.
- Yedek sınırlayıcının anahtarlama noktası, C1 olarak adlandırılır ve kanca ile yürüme tekerleği arası mesafenin biraz üzerindedir. Bu, yük kancasının halata zarar vermeden hareket edebileceği mutlak en üst pozisyondur.
- Kaldırma üst konum sınırlayıcısının anahtarlama noktası, C2 olarak adlandırılır ve kanca ile yürüme tekerleği arası mesafenin biraz altındadır.
- İki anahtarlama noktasının (C1 ve C2) her birinin ikişer alternatif referans kenarı vardır: A1 ve A2 (halatlı palangada alttan kolay erişilebilir bir kenar ile alt palangadaki avara kasnağının ekseni arasındaki mesafe) ve B1 ve B2 (halatlı palangada alttan kolay erişilebilir bir kenar ile alt palanganın üst kenarı arasındaki mesafe). Bu ilave ölçüler, kanca ile yürüme tekerleği arasındaki mesafeye alternatif olarak kullanılabilir ve ölçme işlemini kolaylaştırabilir. Ayrıca yük kancasının büyüklüğünden bağımsızlar ve böylece daha küçük veya daha büyük yük kancalarında kullanılabilirler.
- Aşağıdaki çizimden halatlı palangada ve alt palangada uygun bir referans kenarı seçin.
- Aşağıdaki tablodan C1 ve C2 ölçülerini veya alternatif olarak A1 ve A2 veya B1 ve B2 ölçülerini okuyun.
Her ürün modeli için halatlı palangadaki referans kenarları:
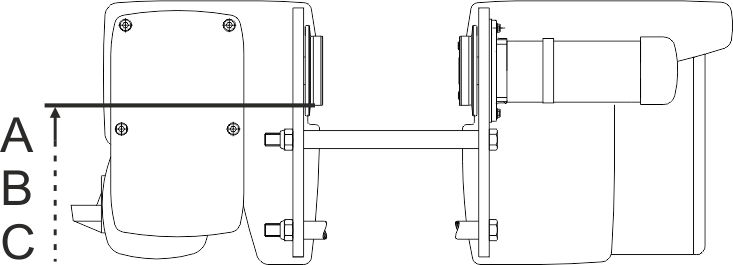
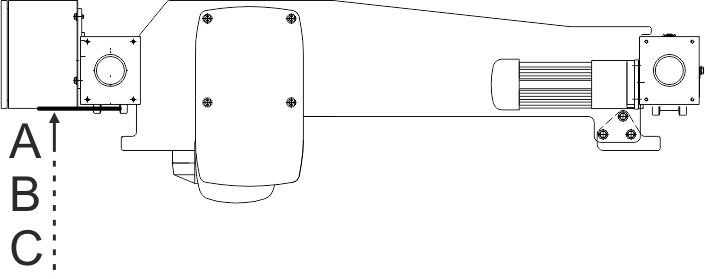
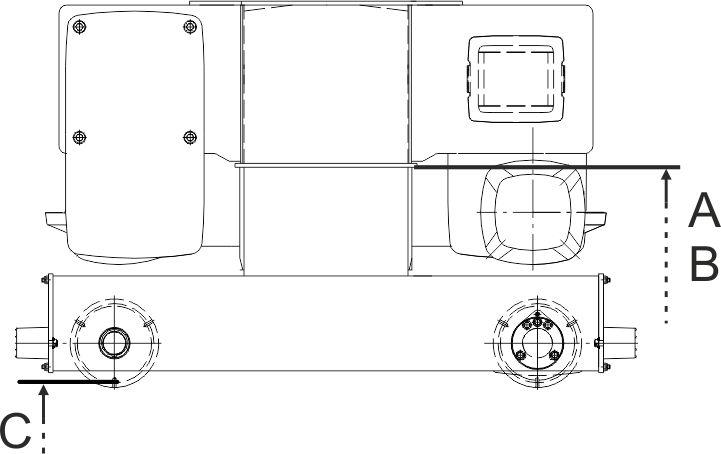
Alt palangadaki referans kenarları:
Kanca ölçüsüYedek sınırlayıcı anahtarlama noktası
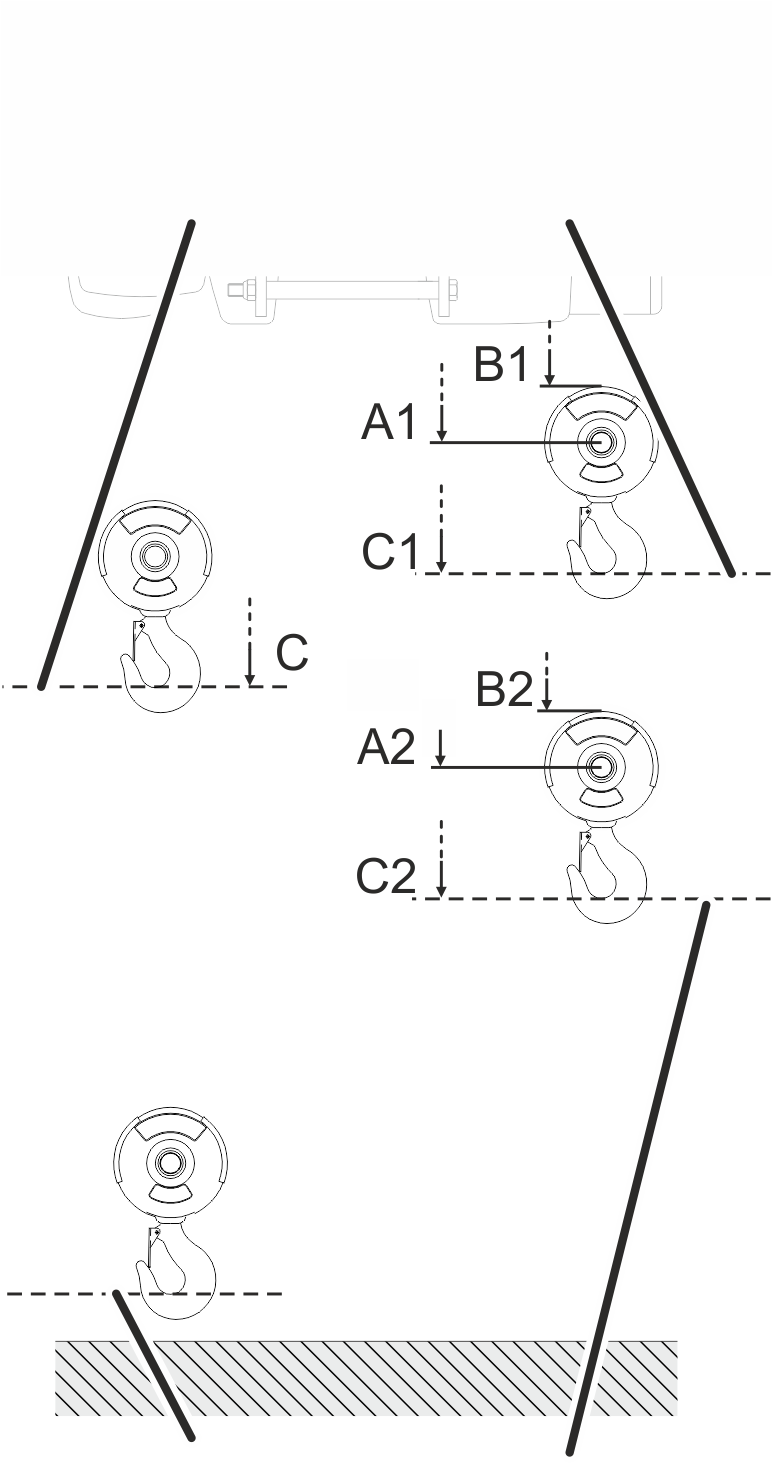
Temel ilkeler:
- Ayar vidasının 146 dönüşü, şanzıman sınır anahtarındaki anahtarlama mandalını bir defa tam 360° döndürür.
- Ayar vidasının bir dönüşünün kanca yolunda kaç milimetreye denk geldiği, aşağıdaki tabloda belirtilmiştir.
- Ayar vidası sağa çevrilirse anahtarlama noktası aşağı kayar, ayar vidası sola çevrilirse anahtarlama noktası yukarı kayar.
- Kancanın mikro şalterin ölü alanında (anahtarlama gecikmesi) kaç milimetre kanca yolu kat ettiği, aşağıdaki tabloda belirtilmiştir.
Yedek sınırlayıcı |
Kaldırma üst konum sınırlayıcısı |
Ölü alan (anahtarlama gecikmesi) |
Her ayar vidası dönüşü başına kanca yolu |
|||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|
Ürün modeli |
Ürün büyüklüğü |
Halat donam sayısı |
Vinç aralığı [mm] |
Kanca ile yürüme tekerleği arası mesafe |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
E |
800 |
4/1 |
300'e kadar |
400 |
165 |
70 |
380 |
215 |
120 |
430 |
55 |
71 |
E |
1000 * |
2/1 |
300'e kadar |
567 |
210 |
105 |
525 |
310 |
205 |
625 |
120 |
154 |
E |
1000 * |
4/1 |
300'e kadar |
500 |
230 |
125 |
480 |
279 |
175 |
530 |
60 |
77 |
E |
2000 |
2/1 |
300'e kadar |
580 |
180 |
70 |
540 |
280 |
170 |
640 |
130 |
172 |
E |
2000 |
4/1 |
300'e kadar |
500 |
195 |
80 |
480 |
245 |
130 |
530 |
65 |
86 |
E |
3000 |
2/1 |
300'e kadar |
664 |
215 |
70 |
625 |
315 |
170 |
734 |
160 |
214 |
E |
3000 |
4/1 |
300'e kadar |
580 |
235 |
90 |
560 |
285 |
140 |
610 |
80 |
107 |
E |
5000 |
2/1 |
350'ye kadar |
830 |
295 |
110 |
790 |
395 |
210 |
890 |
178 |
238 |
E |
5000 |
4/1 |
350'ye kadar |
825 |
375 |
190 |
805 |
425 |
240 |
855 |
89 |
119 |
E |
6000 |
2/1 |
350'ye kadar |
830 |
295 |
110 |
790 |
395 |
210 |
890 |
194 |
260 |
* Belirtilen değerler GM 1000 kompakt ve GM 1000 modular için geçerlidir. Değer her iki ürün modeli için aynıdır.
Sadece daha büyük vinç aralığına sahip ürün modeli E halatlı palanga olduğunda
Bu bölüm yalnızca yukarıdaki tabloda belirtilenden daha büyük bir vinç aralığına sahip E ürün modelindeki halatlı palangalarda geçerlidir.
Daha büyük kanca ile yürüme tekerleği arası mesafenin hesaplanması
Belirli bir vinç aralığından itibaren kanca ile yürüme tekerleği arası mesafenin büyütülmesi gerekir.
- Yukarıdaki tablodaki kanca ile yürüme tekerleği arası mesafe ölçüsüne bu tablodan elde edilen ilave ölçüyü ekleyin.
Vinç aralığı |
Ürün büyüklüğü 800 |
Ürün büyüklüğü 1000 |
Ürün büyüklüğü 1000 |
Ürün büyüklüğü 2000 |
Ürün büyüklüğü 2000 |
Ürün büyüklüğü 3000 |
Ürün büyüklüğü 3000 |
Ürün büyüklüğü 5000 |
Ürün büyüklüğü 5000 |
Ürün büyüklüğü 6000 |
|---|---|---|---|---|---|---|---|---|---|---|
300 |
0 |
0 |
0 |
0 |
0 |
0 |
0 |
- |
- |
- |
350 |
49 |
39 |
45 |
43 |
53 |
62 |
80 |
0 |
0 |
0 |
400 |
98 |
78 |
89 |
86 |
106 |
124 |
160 |
76 |
74 |
76 |
450 |
146 |
117 |
134 |
129 |
159 |
187 |
240 |
152 |
148 |
152 |
500 |
195 |
156 |
178 |
172 |
212 |
249 |
320 |
228 |
222 |
228 |
550 |
- |
- |
- |
- |
265 |
311 |
401 |
304 |
296 |
304 |
600 |
- |
- |
- |
- |
318 |
373 |
481 |
380 |
370 |
380 |
650 |
- |
- |
- |
- |
371 |
435 |
561 |
456 |
444 |
456 |
700 |
- |
- |
- |
- |
424 |
498 |
641 |
532 |
518 |
532 |
Yedek sınırlayıcı |
Kaldırma üst konum sınırlayıcısı |
Ölü alan (anahtarlama gecikmesi) |
Her ayar vidası dönüşü başına kanca yolu |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Ürün modeli |
Ürün büyüklüğü |
Halat donam sayısı |
Kanca ile yürüme tekerleği arası mesafe |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
S |
800 |
4/1 |
343 |
335 |
245 |
323 |
385 |
295 |
377 |
55 |
71 |
S |
1000 |
4/1 |
420 |
420 |
315 |
400 |
470 |
365 |
450 |
60 |
77 |
S |
2000 |
4/1 |
440 |
405 |
290 |
420 |
455 |
340 |
470 |
65 |
86 |
S |
3000 |
2/1 |
699 |
520 |
370 |
659 |
620 |
470 |
760 |
160 |
214 |
S |
3000 |
4/1 |
550 |
540 |
395 |
530 |
590 |
445 |
580 |
80 |
107 |
Yedek sınırlayıcı |
Kaldırma üst konum sınırlayıcısı |
Ölü alan (anahtarlama gecikmesi) |
Her ayar vidası dönüşü başına kanca yolu |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Ürün modeli |
Ürün büyüklüğü |
Halat donam sayısı |
Kanca ile yürüme tekerleği arası mesafe |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
U |
5000 |
4/1 |
1132 |
270 |
80 |
1110 |
320 |
130 |
1160 |
89 |
119 |
U |
6000 |
2/1 |
1256 |
235 |
50 |
1215 |
335 |
150 |
1315 |
194 |
260 |
U |
6000 |
4/1 |
1241 |
260 |
70 |
1220 |
310 |
120 |
1270 |
97 |
130 |
U |
7000 |
2/1 |
1615 |
330 |
90 |
1575 |
430 |
190 |
1675 |
254 |
342 |
Yedek sınırlayıcı |
Kaldırma üst konum sınırlayıcısı |
Ölü alan (anahtarlama gecikmesi) |
Her ayar vidası dönüşü başına kanca yolu |
|||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|
Ürün modeli |
Ürün büyüklüğü |
Halat donam sayısı |
Vinç aralığı [mm] |
Kanca ile yürüme tekerleği arası mesafe |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
D |
800 |
4/1 |
144 |
170 |
80 |
125 |
220 |
130 |
175 |
55 |
71 |
|
D |
1000 |
4/1 |
195 |
190 |
85 |
175 |
240 |
135 |
225 |
60 |
77 |
|
D |
2000 |
2/1 |
295 |
160 |
50 |
255 |
260 |
150 |
355 |
130 |
172 |
|
D |
2000 |
4/1 |
215 |
175 |
60 |
195 |
225 |
110 |
245 |
65 |
86 |
|
D |
3000 |
2/1 |
315 |
190 |
45 |
275 |
290 |
150 |
375 |
160 |
214 |
|
D130 |
3000 |
4/1 |
260 |
230 |
85 |
240 |
280 |
134 |
290 |
80 |
107 |
|
D160 |
3000 |
4/1 |
260 |
225 |
80 |
240 |
275 |
129 |
290 |
80 |
107 |
|
D |
5000 |
2/1 |
440 |
240 |
50 |
400 |
340 |
150 |
500 |
178 |
238 |
|
D |
5000 |
4/1 |
160 |
385 |
285 |
100 |
365 |
335 |
150 |
415 |
89 |
119 |
D |
5000 |
4/1 |
200 |
385 |
305 |
120 |
355 |
170 |
||||
D |
5000 |
4/2 |
320 |
330 |
220 |
280 |
430 |
320 |
380 |
178 |
238 |
|
D |
6000 |
2/1 |
520 |
235 |
50 |
480 |
335 |
150 |
580 |
194 |
260 |
|
D |
6000 |
4/1 |
267 |
260 |
73 |
247 |
310 |
123 |
297 |
97 |
130 |
|
D |
6000 |
6/1 |
606 |
355 |
168 |
586 |
405 |
218 |
636 |
65 |
87 |
|
D |
7000 |
2/1 |
572 |
344 |
103 |
532 |
444 |
203 |
632 |
254 |
342 |
|
D |
7000 |
4/1 |
501 |
380 |
139 |
481 |
430 |
189 |
531 |
127 |
171 |
|
D |
7000 |
6/1 |
2000'e kadar |
717 |
520 |
280 |
690 |
570 |
330 |
745 |
85 |
114 |
D |
7000 |
6/1 |
2000'den itibaren |
897 |
520 |
280 |
875 |
570 |
330 |
925 |
85 |
114 |
D |
7000 |
4/2 |
236 |
240 |
50 |
195 |
340 |
150 |
295 |
254 |
342 |
|
D |
7000 |
8/2 |
516 |
260 |
70 |
495 |
310 |
120 |
545 |
127 |
171 |
|
Yedek sınırlayıcı |
Kaldırma üst konum sınırlayıcısı |
Ölü alan (anahtarlama gecikmesi) |
Her ayar vidası dönüşü başına kanca yolu |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Ürün modeli |
Ürün büyüklüğü |
Halat donam sayısı |
Kanca ile yürüme tekerleği arası mesafe |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
DA |
800 |
4/1 |
429 |
170 |
80 |
410 |
220 |
130 |
460 |
55 |
71 |
DA |
1000 |
4/1 |
520 |
190 |
85 |
500 |
240 |
135 |
550 |
60 |
77 |
DA |
2000 |
2/1 |
621 |
160 |
50 |
580 |
260 |
150 |
681 |
130 |
172 |
DA |
2000 |
4/1 |
544 |
175 |
60 |
520 |
225 |
110 |
570 |
65 |
86 |
DA |
3000 |
2/1 |
700 |
193 |
45 |
660 |
290 |
145 |
760 |
160 |
214 |
DA |
3000 |
4/1 |
620 |
225 |
80 |
600 |
275 |
130 |
650 |
80 |
107 |
DA |
5000 |
2/1 |
825 |
240 |
50 |
785 |
340 |
150 |
885 |
178 |
238 |
DA |
5000 |
4/1 |
813 |
285 |
100 |
795 |
335 |
150 |
845 |
89 |
119 |
DA160 |
6000 |
2/1 |
949 |
235 |
50 |
910 |
335 |
150 |
1010 |
194 |
260 |
DA200 |
6000 |
4/1 |
470 |
260 |
70 |
450 |
310 |
120 |
500 |
97 |
130 |
DA280 |
6000 |
4/1 |
832 |
260 |
70 |
810 |
310 |
120 |
860 |
97 |
130 |
DA280 |
6000 |
6/1 |
1068 |
352 |
165 |
1050 |
400 |
215 |
1100 |
65 |
87 |
DA200 |
7000 |
2/1 |
1284 |
345 |
105 |
1245 |
445 |
205 |
1345 |
254 |
342 |
DA |
7000 |
4/1 |
913 |
375 |
135 |
895 |
425 |
185 |
943 |
127 |
171 |
DA |
7000 |
6/1 |
1370 |
515 |
275 |
1350 |
565 |
325 |
1400 |
85 |
114 |
Yedek sınırlayıcı |
Kaldırma üst konum sınırlayıcısı |
Ölü alan (anahtarlama gecikmesi) |
Her ayar vidası dönüşü başına kanca yolu |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Ürün modeli |
Ürün büyüklüğü |
Halat donam sayısı |
Kanca ile yürüme tekerleği arası mesafe |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
DQA |
2000 |
2/1 |
525 |
125 |
10 |
485 |
225 |
110 |
585 |
130 |
172 |
DQA |
2000 |
4/1 |
445 |
140 |
30 |
425 |
190 |
80 |
475 |
65 |
86 |
DQA |
3000 |
2/1 |
639 |
190 |
40 |
600 |
290 |
140 |
700 |
160 |
214 |
DQA |
3000 |
4/1 |
555 |
210 |
65 |
535 |
260 |
115 |
585 |
80 |
107 |
DQA |
5000 |
2/1 |
810 |
275 |
90 |
770 |
375 |
190 |
870 |
178 |
238 |
DQA |
5000 |
4/1 |
712 |
265 |
75 |
690 |
315 |
125 |
740 |
89 |
119 |
DQA |
6000 |
2/1 |
870 |
335 |
150 |
830 |
435 |
250 |
930 |
194 |
260 |
DQA |
6000 |
4/1 |
745 |
250 |
60 |
725 |
300 |
110 |
775 |
97 |
130 |
DQA350 |
7000 |
4/1 |
970 |
375 |
135 |
950 |
425 |
185 |
1000 |
127 |
171 |
Yedek sınırlayıcı |
Kaldırma üst konum sınırlayıcısı |
Ölü alan (anahtarlama gecikmesi) |
Her ayar vidası dönüşü başına kanca yolu |
|||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|
Ürün modeli |
Ürün büyüklüğü |
Halat donam sayısı |
Vinç aralığı [mm] |
Kanca ile yürüme tekerleği arası mesafe |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
Z |
5000 |
4/2 |
413 |
490 |
300 |
375 |
590 |
400 |
475 |
178 |
238 |
|
Z |
5000 |
8/2 |
631 |
505 |
315 |
610 |
555 |
365 |
660 |
89 |
119 |
|
Z |
6000 |
4/2 |
414 |
485 |
300 |
375 |
585 |
400 |
475 |
194 |
260 |
|
Z280 |
6000 |
8/2 |
638 |
450 |
310 |
620 |
550 |
360 |
670 |
97 |
130 |
|
Z350 |
6000 |
8/2 |
643 |
450 |
260 |
625 |
500 |
310 |
675 |
97 |
130 |
|
Z |
7000 |
4/2 |
668 |
525 |
285 |
630 |
625 |
385 |
730 |
254 |
342 |
|
Z |
7000 |
6/2 |
2000'e kadar |
717 |
522 |
281 |
697 |
572 |
331 |
747 |
170 |
228 |
Z |
7000 |
6/2 |
2000'den itibaren |
897 |
522 |
281 |
877 |
572 |
331 |
927 |
170 |
228 |
Z |
7000 |
8/2 |
915 |
525 |
284 |
895 |
575 |
334 |
945 |
127 |
171 |
|
Z |
7000 |
10/2 |
960 |
482 |
241 |
940 |
532 |
291 |
990 |
102 |
137 |
|
Z |
7000 |
12/2 |
1378 |
761 |
482 |
1358 |
811 |
532 |
1408 |
85 |
114 |
|
Yedek sınırlayıcı |
Kaldırma üst konum sınırlayıcısı |
Ölü alan (anahtarlama gecikmesi) |
Her ayar vidası dönüşü başına kanca yolu |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Ürün modeli |
Ürün büyüklüğü |
Halat donam sayısı |
Kanca ile yürüme tekerleği arası mesafe |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
ZA |
5000 |
8/2 |
1195 |
495 |
305 |
1175 |
545 |
355 |
1225 |
89 |
119 |
ZA280 |
6000 |
8/2 |
1253 |
495 |
305 |
1235 |
545 |
355 |
1285 |
97 |
130 |
ZA350 |
6000 |
8/2 |
1163 |
445 |
255 |
1145 |
495 |
305 |
1195 |
97 |
130 |
ZA |
7000 |
6/2 |
1370 |
515 |
275 |
1350 |
565 |
325 |
1400 |
170 |
228 |
ZA |
7000 |
8/2 |
1430 |
515 |
275 |
1410 |
565 |
325 |
1460 |
127 |
171 |
ZA |
7000 |
10/2 |
1312 |
480 |
240 |
1290 |
530 |
290 |
1340 |
102 |
137 |
Yedek sınırlayıcının anahtarlama noktasına hareket edilmesi
Yedek sınırlayıcının anahtarlama noktası sadece servis durumunda uzman bir kişi tarafından değiştirilmelidir.
A1, B1, C1 ölçüsü
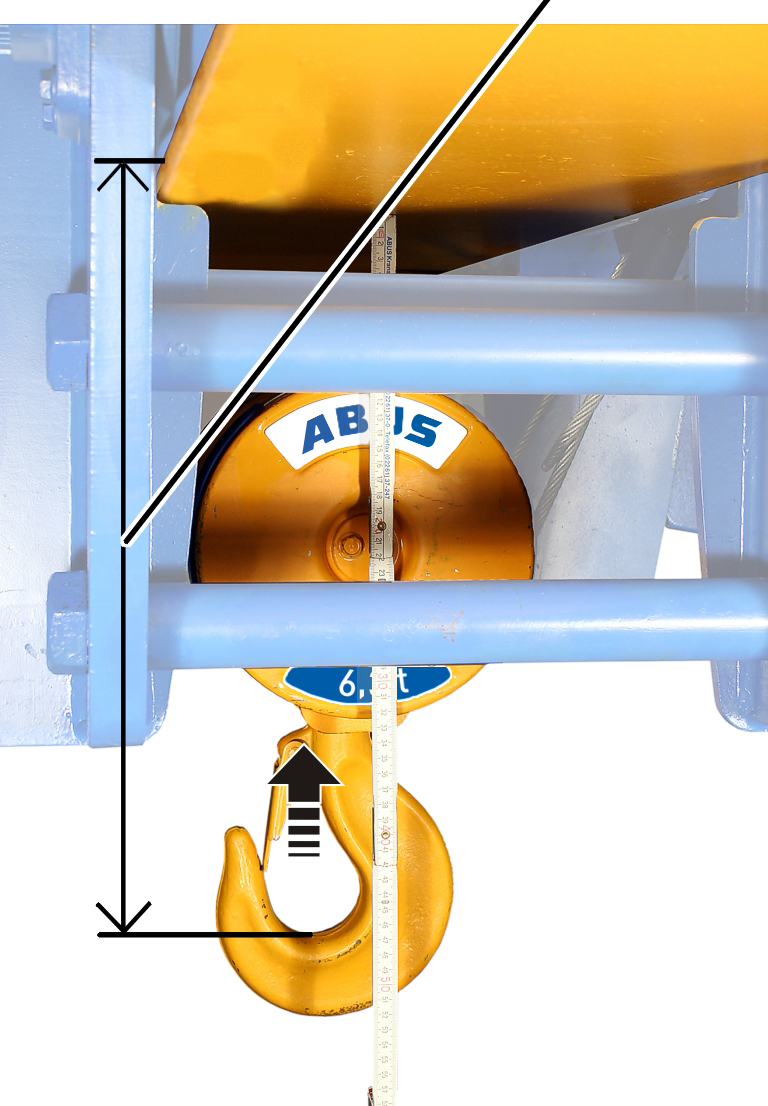
- Yedek sınırlayıcıya hareket edilebilmesi için kaldırma üst konum sınırlayıcısını köprüleyin.
- Yük kancasını A1, B1 veya C1 ölçüsüne kadar yukarı hareket ettirin.
Sadece şanzıman sınır anahtarı 'GGS' olduğunda
Mührün çözülmesi
Mühürler
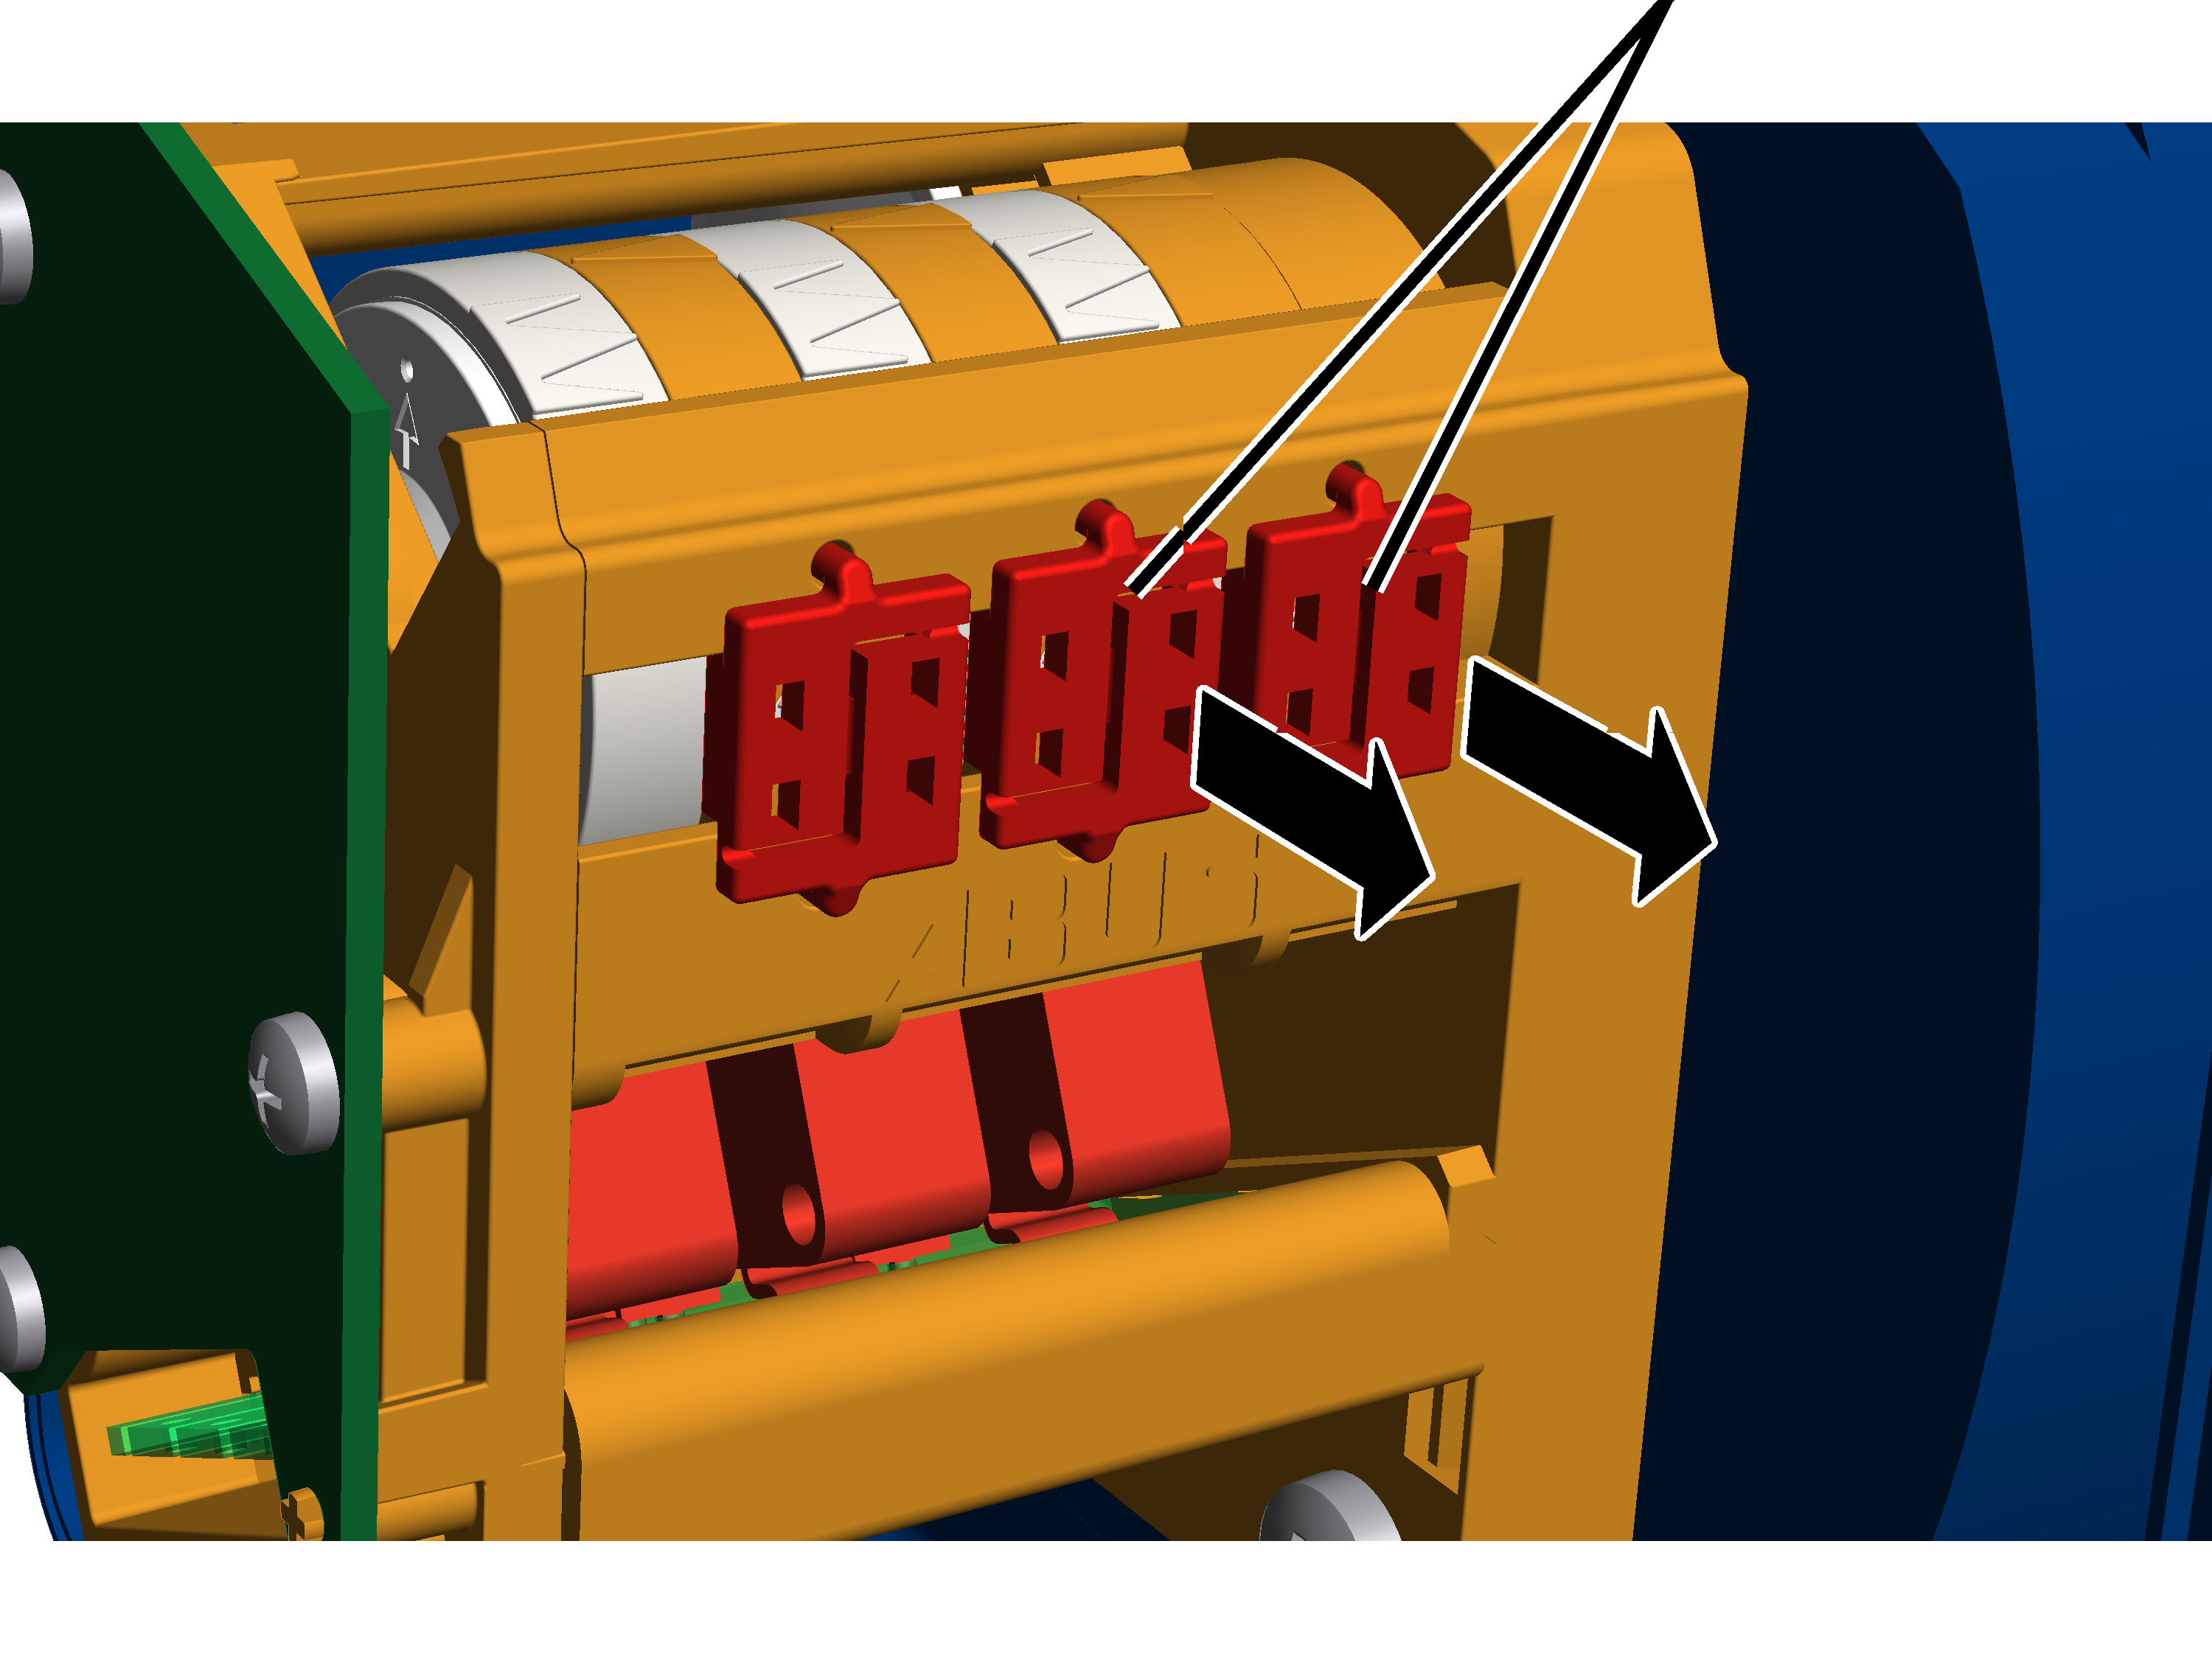
- Halat tamburunda kaldırma sınır anahtarı gövdesinin gövde kapağını açın.
- Mühürleri bir tornavida ile ortadan dışarıya doğru bastırın ve çıkarıp alın.
Yedek sınırlayıcının ayarlanması
Yedek sınırlayıcı, sağdaki ayar vidası ile ayarlanır.
Kam halkasının beyaz göstergesiTuruncu gösterge
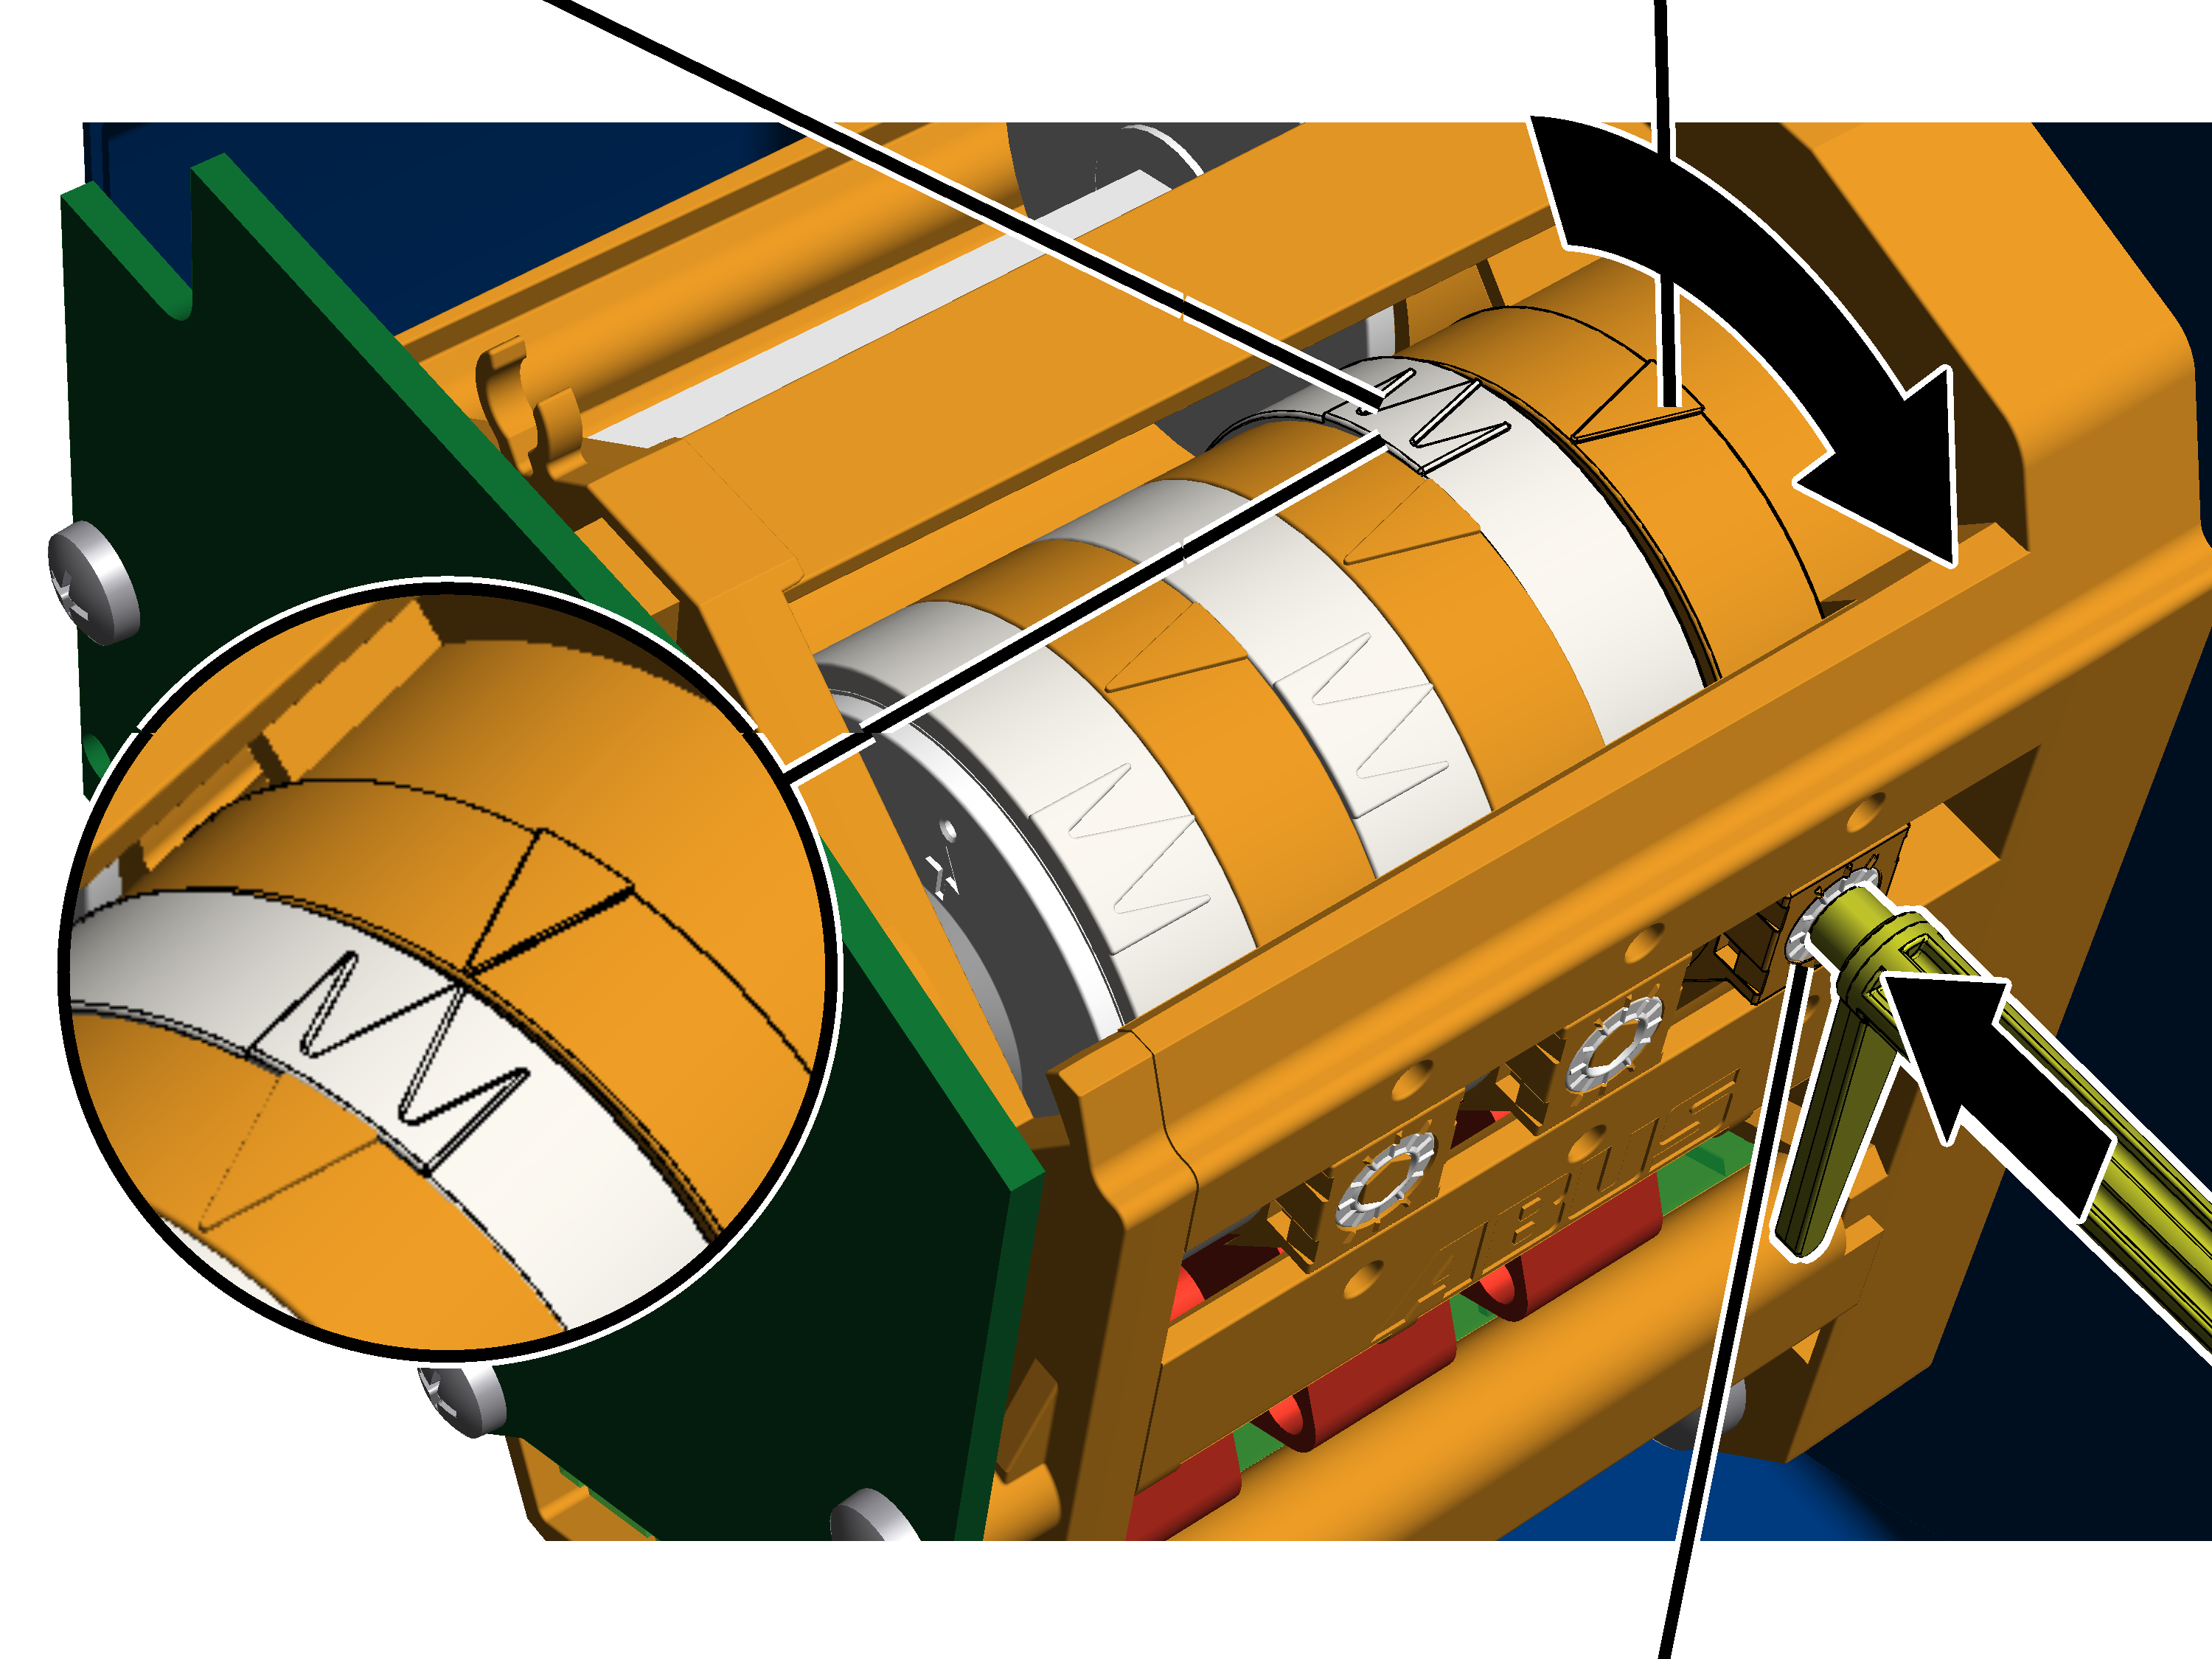
- Ayarlama anahtarını çıkarıp alın. Şanzıman sınır anahtarında iki askıya sabitlenmiştir.
Alternatif olarak 3.0 ağız enine sahip bir altı köşeli tornavida (en ideali döner tablalı) kullanılabilir.
Akülü matkap KULLANILMAMALIDIR.
- Ayarlama anahtarını ayar vidasının içine bastırın. Hafif baskı uygulanarak ayar vidasının içine bastırılmalıdır.
- Gerekirse: Ayar vidasını, kam halkasının beyaz göstergesi turuncu göstergenin solunda olana kadar çevirin. Turuncu göstergenin sağında veya tam olarak turuncu göstergenin üzerinde durmamalıdır.
- Ortadaki beyaz ok, anahtarlama noktasının tam pozisyonunu gösterir, solundaki ve sağındaki iki beyaz ok ise şalt sahasının (anahtarlama gecikmesi) başını ve sonunu gösterir.
- Ayar vidasını, kam halkasının beyaz göstergesi saat yönünde dönecek şekilde çevirin. Beyaz gösterge tam olarak turuncu gösterge üzerinde durana ve bir klik sesi duyulana kadar çevirmeye devam edin.
- Sağa doğru çevirme, anahtarlama noktasını aşağı kaydırır.
- Sola doğru çevirme, anahtarlama noktasını yukarı kaydırır.
- Yedek sınırlayıcının anahtarlama noktası şimdi ayarlanmıştır.
ABUControl bu anahtarlama noktasında vincin ana kontaktörünü kapatır. Bu anahtarlama noktası sadece kaldırma üst konum sınırlayıcısı (örn. arızalı olduğu için) devreye alınmadığında kullanılır.
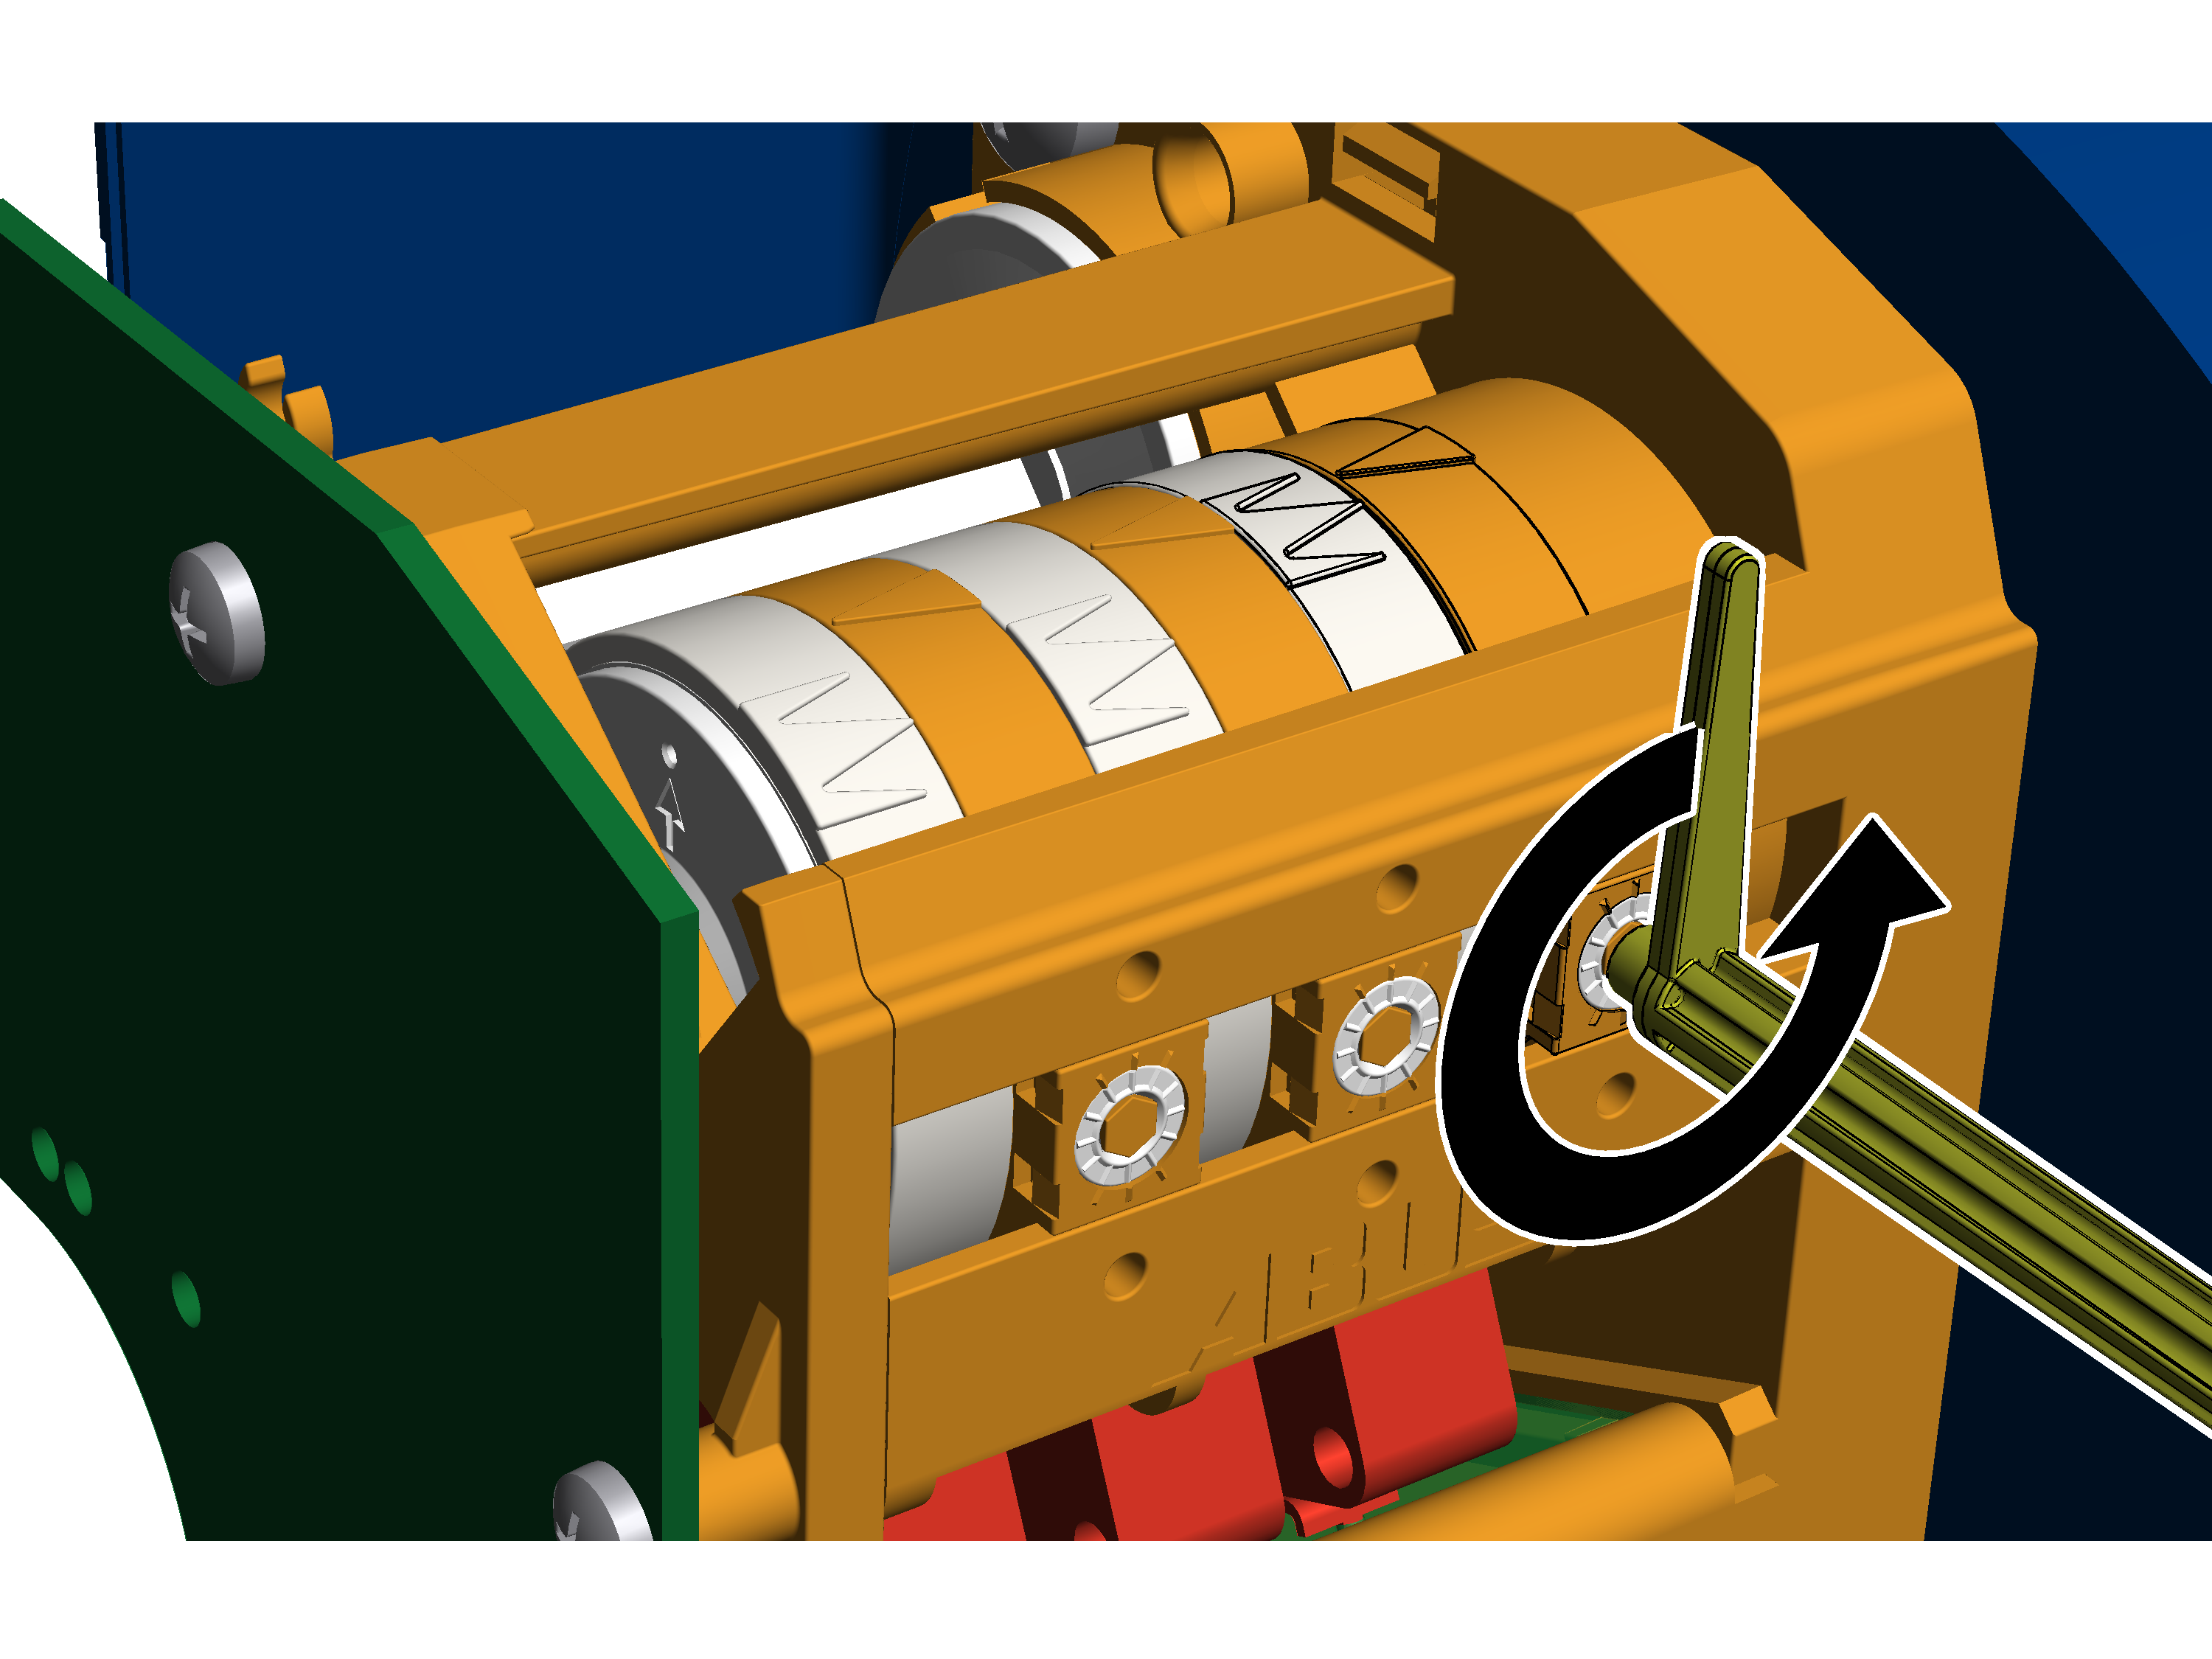
- Ayar vidasını, üç çeyreklik dönme oranında sola çevirin.
- Mikro şalter, tekrar anahtarlama işlemi yapar ve ana kontaktör de tekrar devreye girer.
- Yük kancasını bir miktar aşağıya doğru hareket ettirin.
- Ayar vidasını, üç çeyreklik dönme oranında geriye ve sağa çevirin.
Kaldırma üst konum sınırlayıcısının anahtarlama noktasına hareket edilmesi
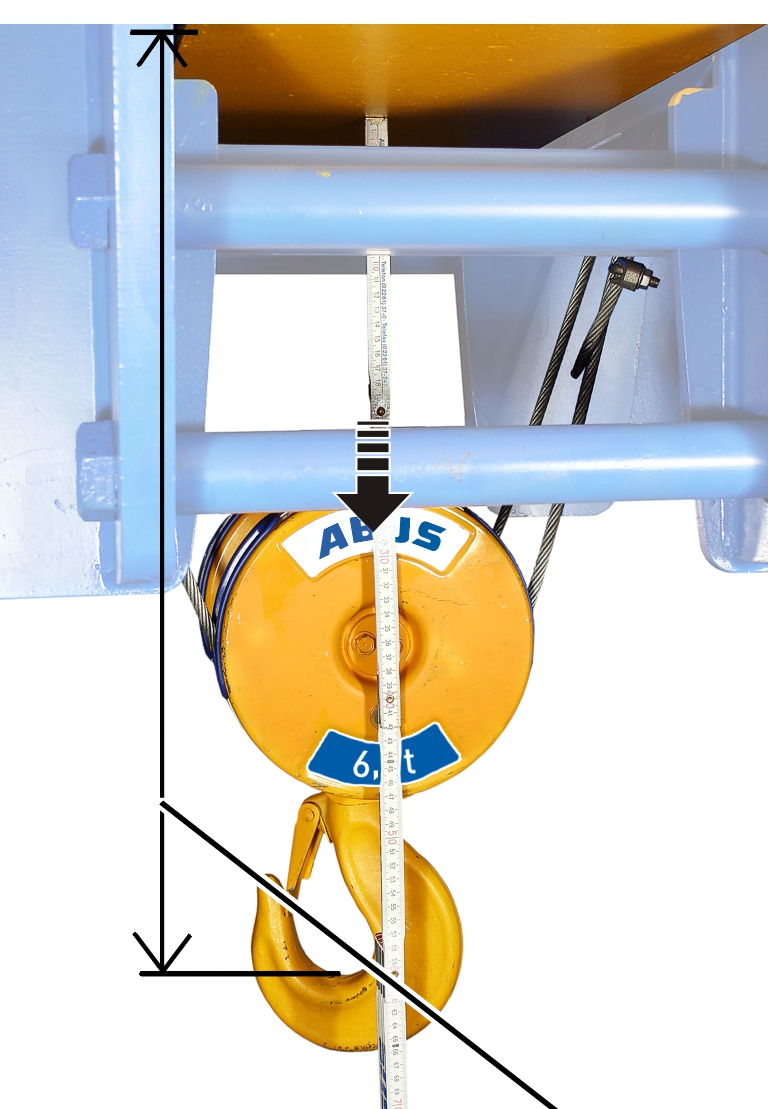
- Yük kancasını A2, B2 veya C2 ölçüsüne kadar hareket ettirin.
Kaldırma üst konum sınırlayıcısının ayarlanması
Kaldırma üst konum sınırlayıcısı, ortadaki ayar vidası ile ayarlanır.
Kam halkasının beyaz göstergesiTuruncu gösterge
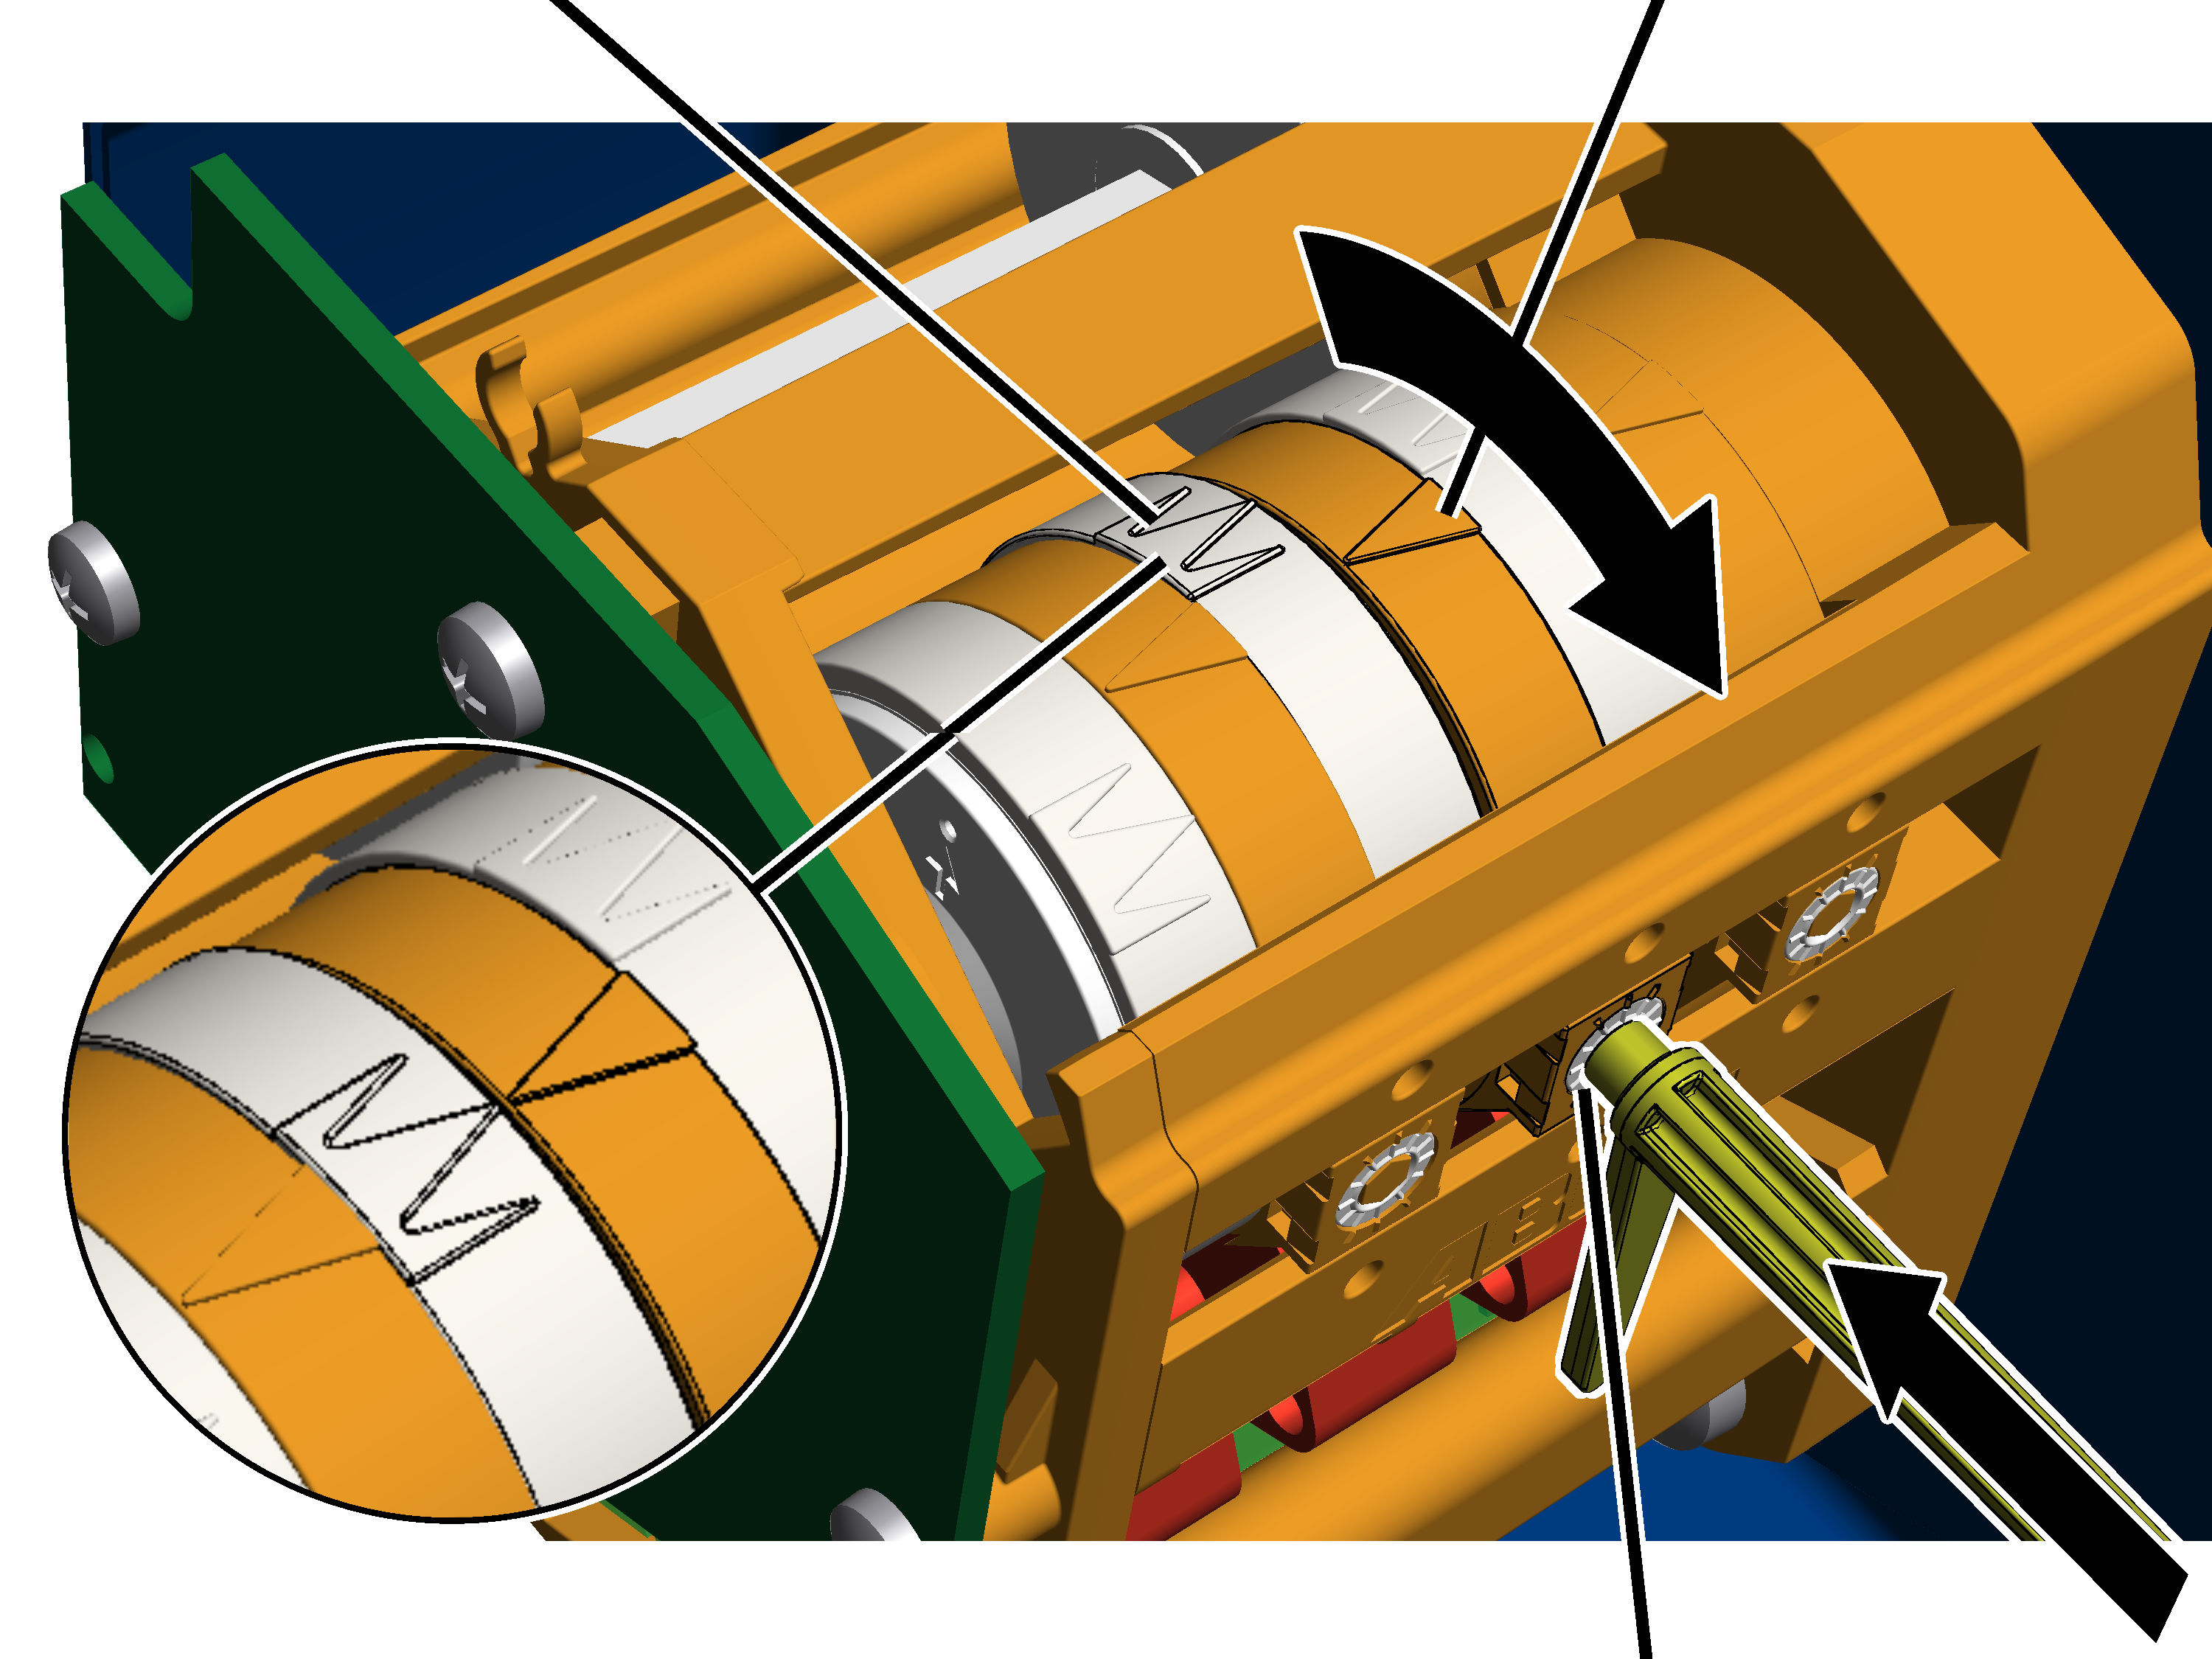
- Ayarlama anahtarını çıkarıp alın. Şanzıman sınır anahtarında iki askıya sabitlenmiştir.
Alternatif olarak 3.0 ağız enine sahip bir altı köşeli tornavida (en ideali döner tablalı) kullanılabilir.
Akülü matkap KULLANILMAMALIDIR.
- Ayarlama anahtarını ayar vidasının içine bastırın. Hafif baskı uygulanarak ayar vidasının içine bastırılmalıdır.
- Gerekirse: Ayar vidasını, kam halkasının beyaz göstergesi turuncu göstergenin solunda olana kadar çevirin. Turuncu göstergenin sağında veya tam olarak turuncu göstergenin üzerinde durmamalıdır.
Ortadaki beyaz ok, anahtarlama noktasının tam pozisyonunu gösterir, solundaki ve sağındaki iki beyaz ok ise şalt sahasının (anahtarlama gecikmesi) başını ve sonunu gösterir.
- Ayar vidasını, kam halkasının beyaz göstergesi saat yönünde dönecek şekilde çevirin. Beyaz gösterge tam olarak turuncu gösterge üzerinde durana ve bir klik sesi duyulana kadar çevirmeye devam edin.
- Sağa doğru çevirme, anahtarlama noktasını aşağı kaydırır.
- Sola doğru çevirme, anahtarlama noktasını yukarı kaydırır.
- En yüksek kanca konumunun anahtarlama noktası şimdi ayarlanmıştır.
Yük kancası, normal işletimde öncesinde frenlendiğinde bu anahtarlama noktasında durur. Frenleme mesafesi bir sonraki adımda ABUControl tarafından otomatik olarak saptanır.
Sadece şanzıman sınır anahtarı 'Kübler' olduğunda
Yedek sınırlayıcının ayarlanması
Yedek sınırlayıcı, en arkadaki ayar vidası ile ayarlanır.
Anahtarlama mandalıMikro şalter
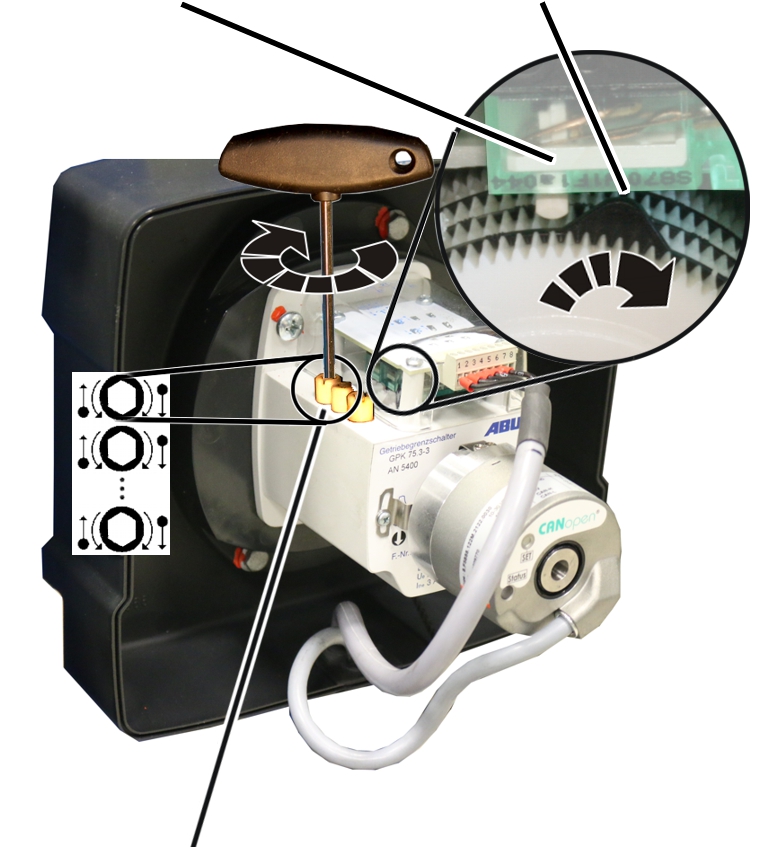
- Gerektiğinde: Ayar vidasını, anahtarlama mandalı mikro şalterin solunda durana kadar çevirin. Mikro şalterinsağında ya da tam mikro şalterin üstünde durmamalıdır.
- Ayar vidasını, anahtarlama mandalı saat yönünde mikro şaltere basana ve bir klik sesi duyulana kadar sağa çevirin.
- ABUControl kapanır.
- Yedek sınırlayıcının anahtarlama noktası şimdi ayarlanmıştır.
ABUControl bu anahtarlama noktasında vincin ana kontaktörünü kapatır. Bu anahtarlama noktası sadece kaldırma üst konum sınırlayıcısı (örn. arızalı olduğu için) devreye alınmadığında kullanılır.
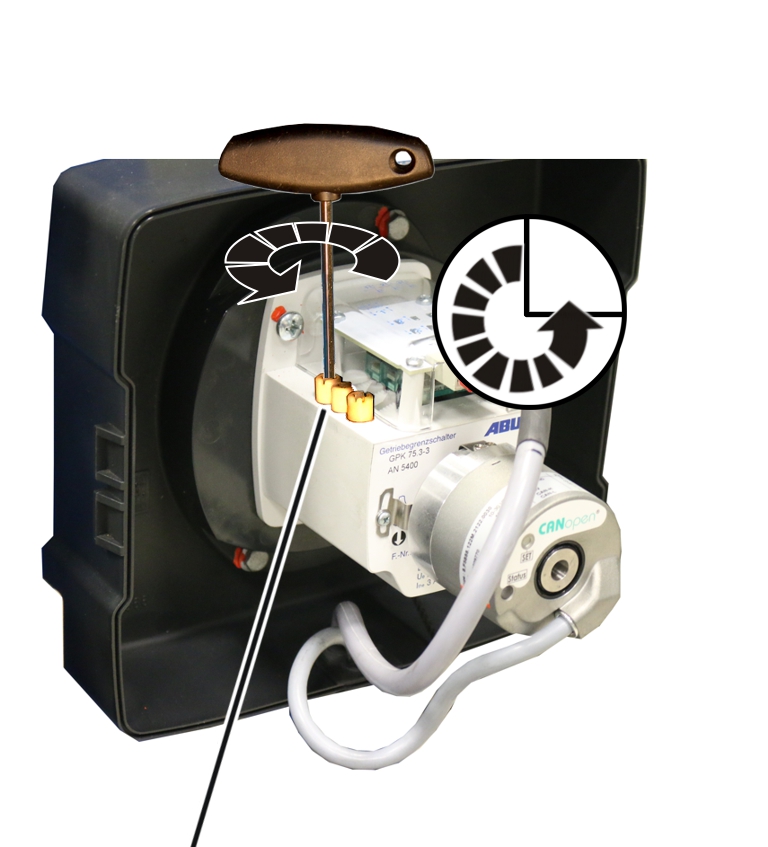
- Ayar vidasını, üç çeyreklik dönme oranında sola çevirin.
- Mikro şalter, tekrar anahtarlama işlemi yapar ve ABUControl tekrar devreye girer.
- Yük kancasını bir miktar aşağıya doğru hareket ettirin.
- Ayar vidasını, üç çeyreklik dönme oranında geriye ve sağa çevirin.
Kaldırma üst konum sınırlayıcısının anahtarlama noktasına hareket edilmesi
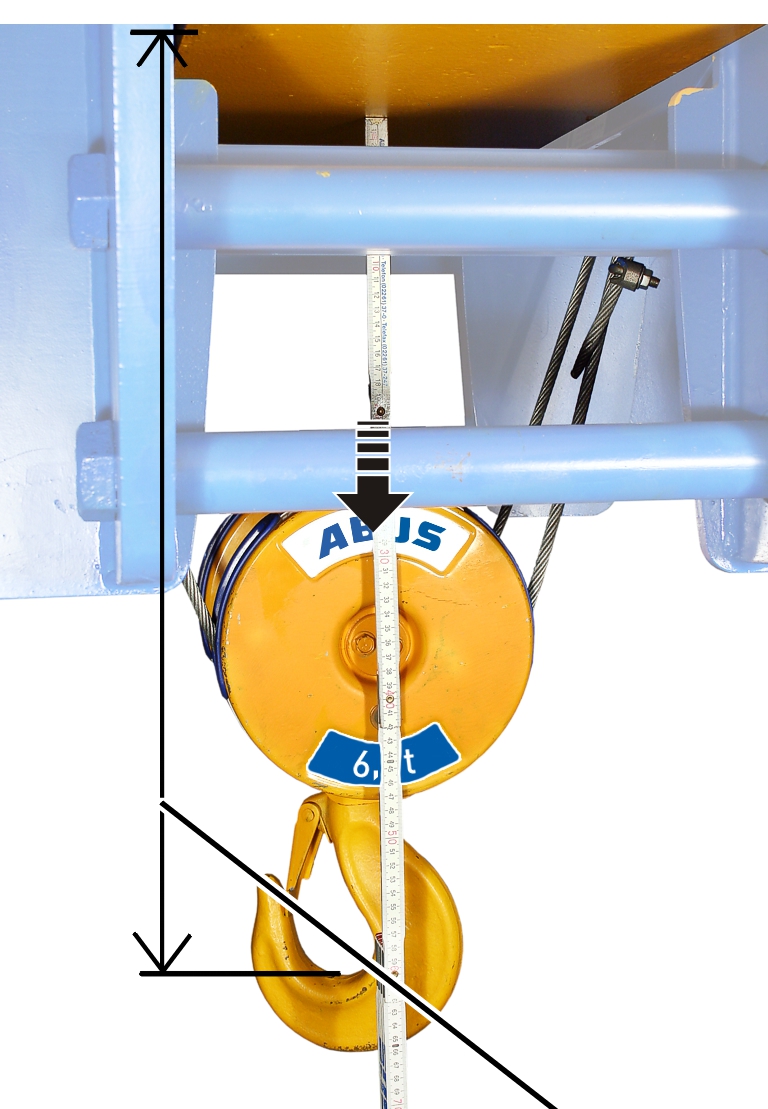
- Yük kancasını A2, B2 veya C2 ölçüsüne kadar hareket ettirin.
Kaldırma üst konum sınırlayıcısının ayarlanması
Kaldırma üst konum sınırlayıcısı, arkadan ikinci ayar vidası ile ayarlanır.
Ayar vidası
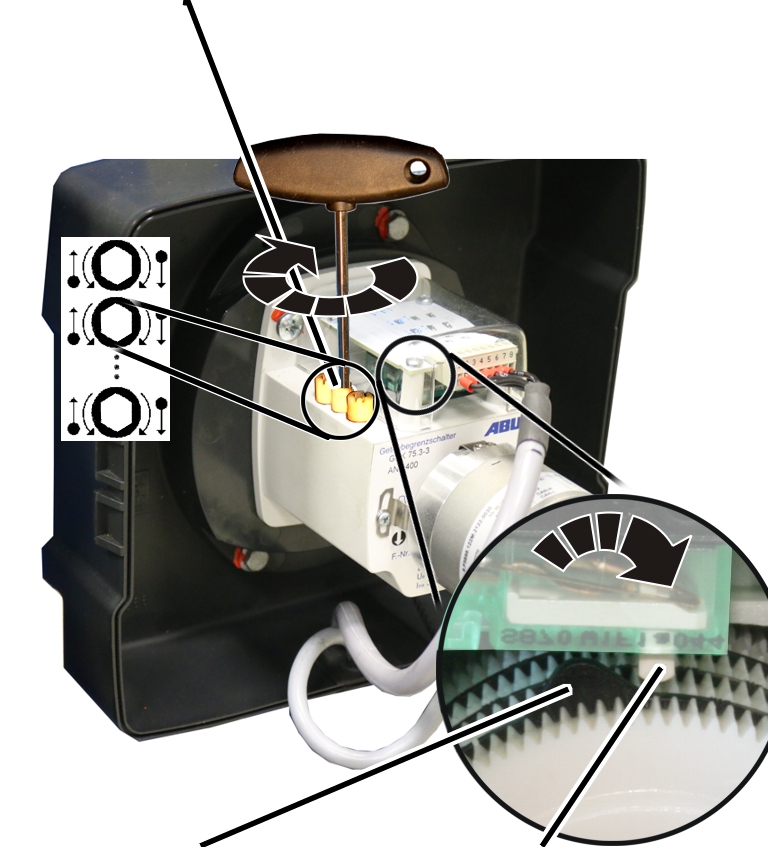
- Gerektiğinde: Ayar vidasını, anahtarlama mandalı mikro şalterin solunda durana kadar çevirin. Mikro şalterinsağında ya da tam mikro şalterin üstünde durmamalıdır.
- Ayar vidasını, anahtarlama mandalı saat yönünde mikro şaltere basana ve bir klik sesi duyulana kadar sağa çevirin.
- En yüksek kanca konumunun anahtarlama noktası şimdi ayarlanmıştır. Yük kancası, normal işletimde öncesinde frenlendiğinde bu anahtarlama noktasında durur. Frenleme mesafesi bir sonraki adımda ABUControl tarafından otomatik olarak saptanır.
Frenleme mesafesinin saptanması
Yük kancası, normal işletimde en yüksek kanca konumunda durmadan önce düşük kaldırma hızına frenlenir.
Bu bağlamdaki frenleme mesafesi, ABUControl tarafından otomatik olarak saptanır.
- Yük kancasını yük olmadan birkaç metre aşağı hareket ettirin.
- Yük kancasını yüksek kaldırma hızıyla yukarı hareket ettirin.
- Yük kancası, en yüksek kanca konumunda durur.
Anahtarlama noktasının daha önce nasıl değiştirildiğine bağlı olarak yük kancası yüksek kaldırma hızıyla anahtarlama noktasına hareket edebilir ve orada aniden durabilir veya yük kancası olması gerekenden daha erken frenlenir ve uzun bir yolda sadece düşük kaldırma hızıyla hareket edebilir.
Yük kancasının çok uzun süre düşük kaldırma hızıyla hareket etmesi gerektiğinde, fren evresinin son pozisyonu manuel olarak değiştirilebilir. Bakınız "Kaldırma tertibatı tahrik düzeni fren evresinin son pozisyonunun geçici olarak değiştirilmesi ".
- ABUControl, en yüksek kanca konumunun yeni anahtarlama noktasını otomatik olarak kaydeder ve gerekli frenleme mesafesini otomatik olarak hesaplar.
Anahtarlama noktasına bir sonraki harekette:
- Yük kancası, (o anki kaldırma hızına bağlı olarak) en yüksek kanca konumuna ulaşmadan hemen önce düşük kaldırma hızına frenler.
- Yük kancası, anahtarlama noktasından hemen önce sadece düşük kaldırma hızıyla hareket eder.
- Yük kancası, anahtarlama noktasında durur.
Ayarın kontrol edilmesi
- Yük kancasını aşağıya hareket ettirin.
- Yük kancasını yüksek ve düşük kaldırma hızında kaldırın ve yük kancasının doğru pozisyonda durup durmadığını kontrol edin.
Sadece şanzıman sınır anahtarı 'GGS' olduğunda
Ayar vidalarının mühürlenmesi
Mühürler
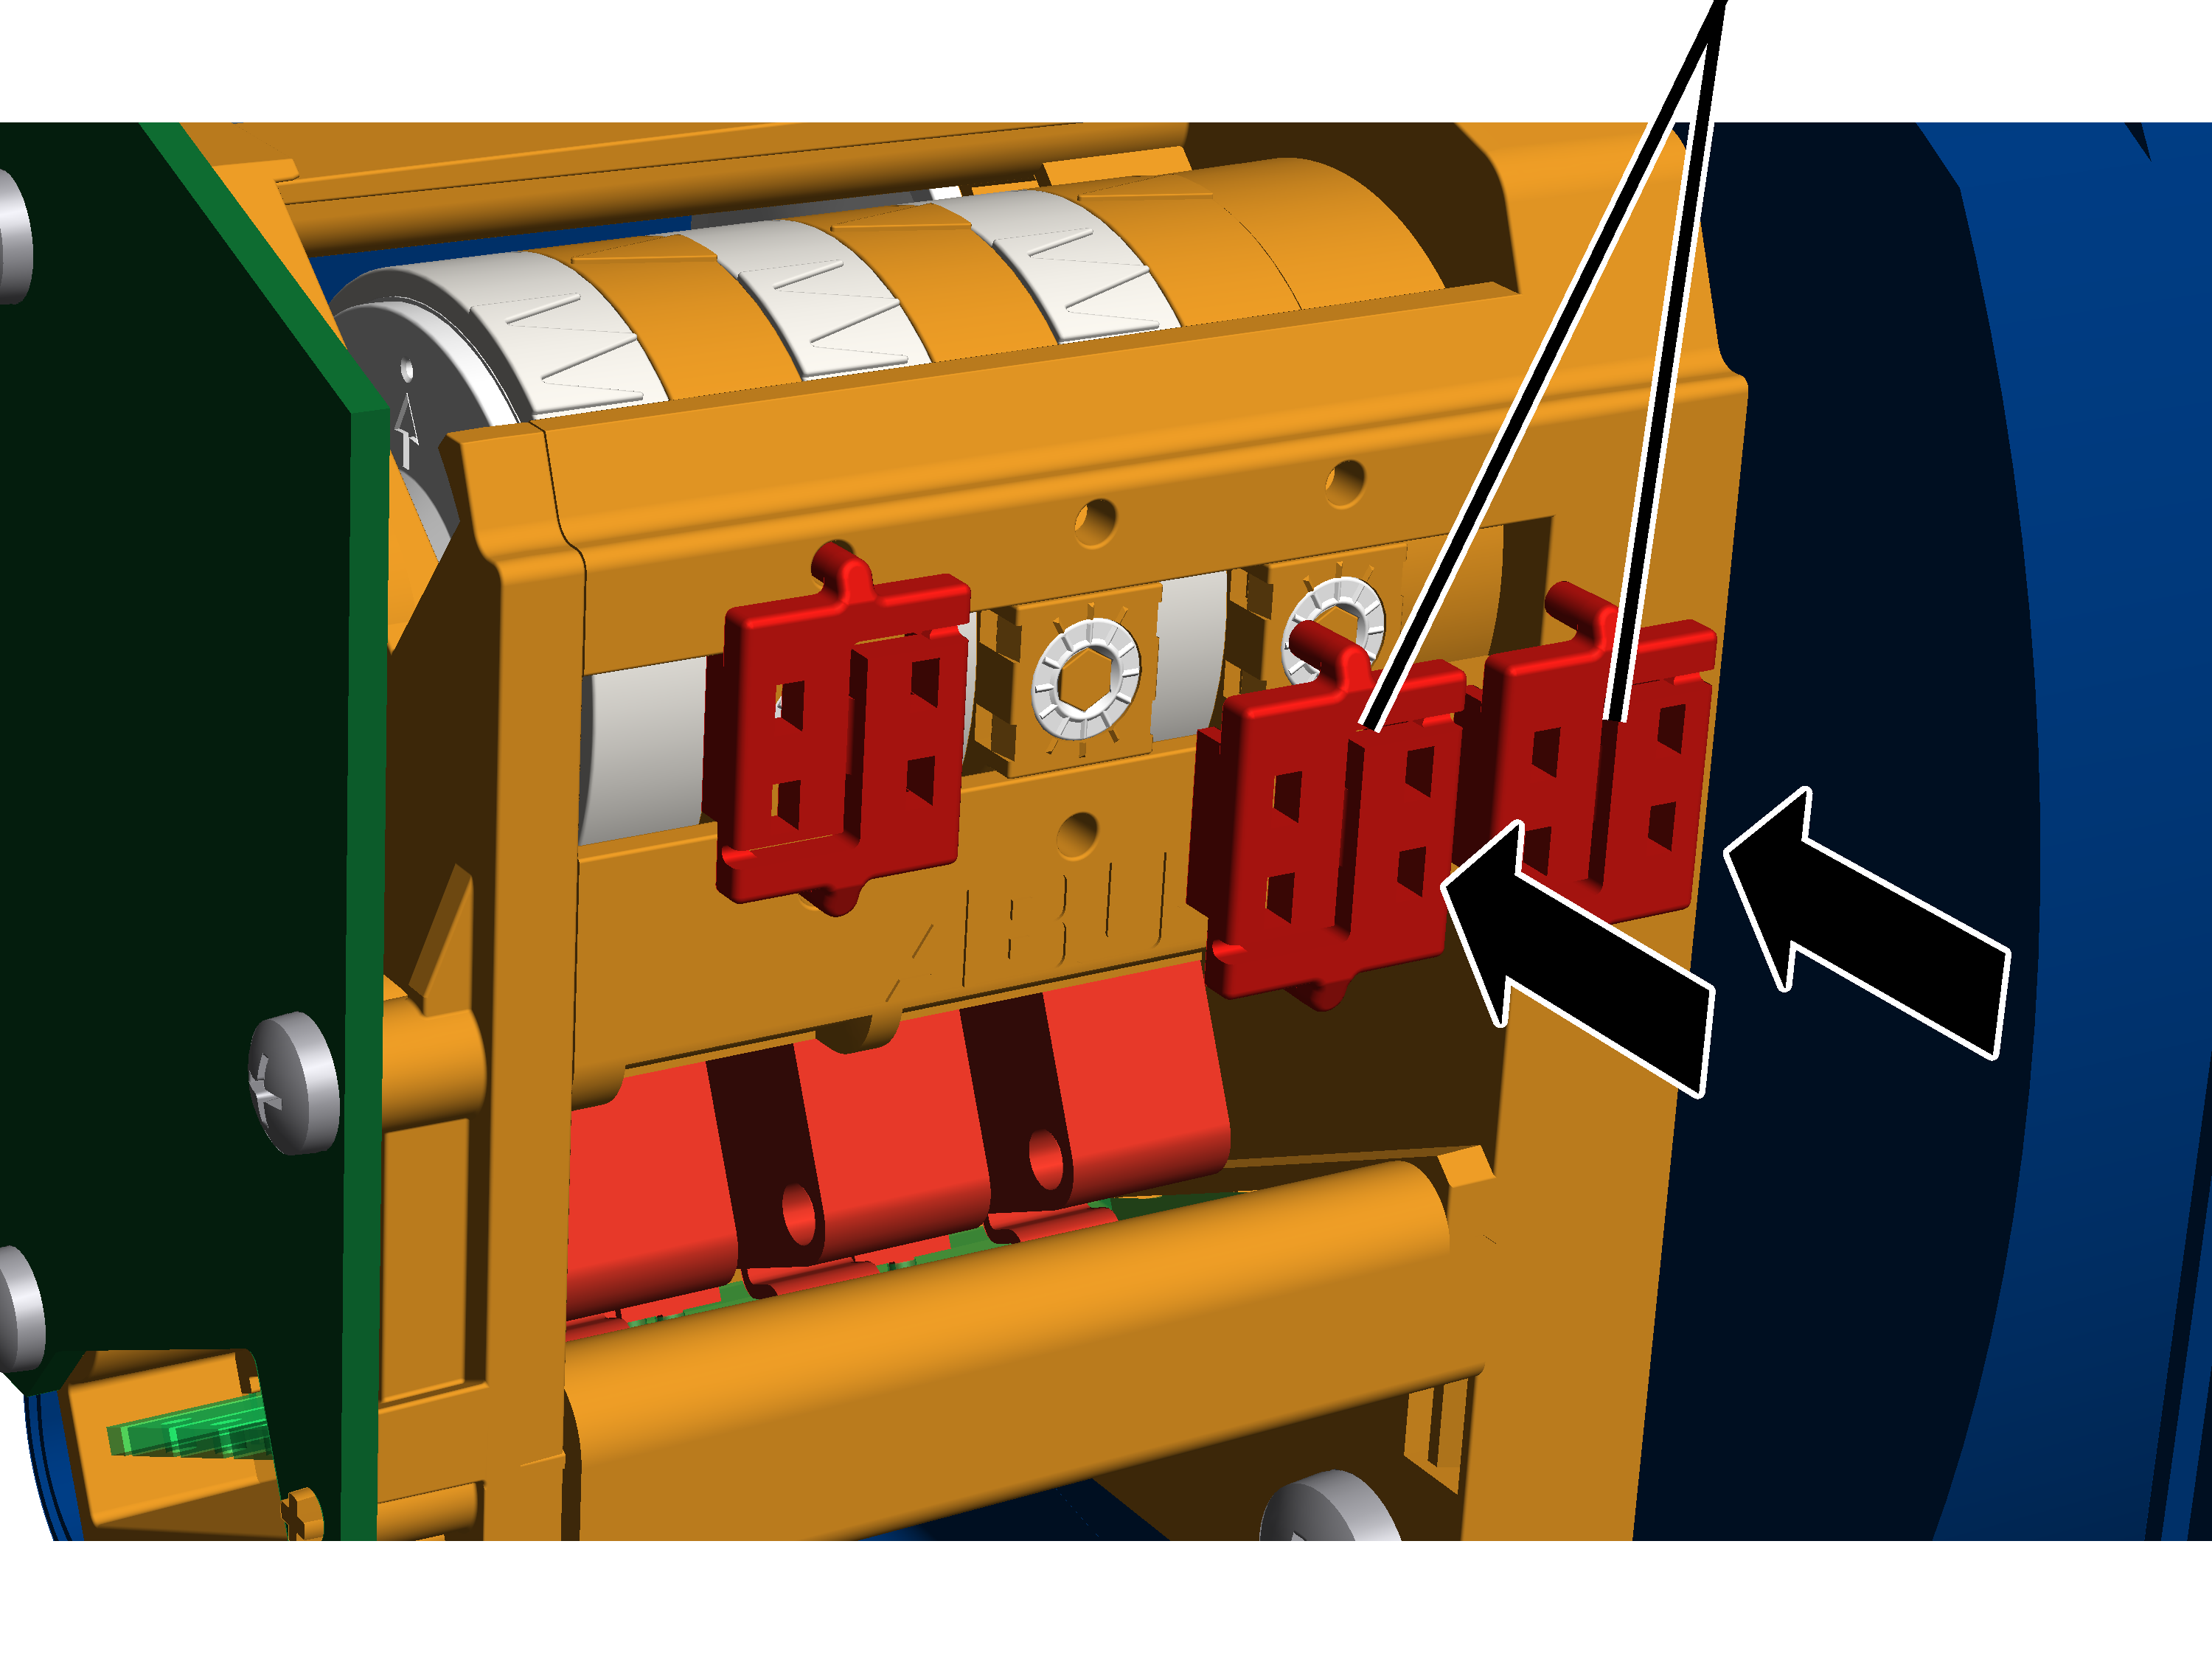
- Mühürleri (2x) ayar vidalarının üzerine takın ve içeri bastırın.
Kaldırma tertibatı tahrik düzeni fren evresinin son pozisyonunun geçici olarak değiştirilmesi
ABUControl normal işletimde kaldırma üst/alt konum sınırlayıcısının anahtarlama noktasından hemen önce kaldırma tertibatı tahrik düzeninin fren evresini başlatır. Fren evresinin nerede başlatılacağı ABUControl tarafından her seferinde, o anki kaldırma hızına bağlı olarak hesaplanır. Yük kancası yukarıya doğru hızlı hareket ediyorsa fren evresi daha erken başla. Yük kancası yukarıya doğru yavaş hareket ediyorsa fren evresi daha geç başlar.
Yük kancası, kaldırma sınırlayıcısının anahtarlama noktasından hemen önce sadece düşük kaldırma hızıyla hareket eder ve anahtarlama noktası devreye girene ve dolayısıyla yük kancası durana kadar düşük kaldırma hızıyla hareket eder. Bu normalde sadece kısa bir mesafedir (birkaç santimetre).
Fakat örneğin kaldırma sınır anahtarındaki anahtarlama noktası değiştirilmişse, ABUControl ortaya çıkan yeni son pozisyonu ve fren evresinin yeni başlangıç noktasını henüz algılayamaz. O nedenle yük kancası uzun bir mesafe boyunca (anahtarlama noktasında büyük bir değişiklik yapılmışsa) düşük kaldırma hızıyla hareket edebilir.
Bu tür durumlarda yük kancasının sadece düşük kaldırma hızıyla hareket etmeye başladığı nokta (fren evresinin sonu) geçici olarak değiştirilebilir. Kaldırma sınırlayıcısının anahtarlama noktası devreye girince, fren evresinin yine kaldırma sınırlayıcısının anahtarlama noktasından hemen önce sona ermesi için bu manuel değişikliğin üzerine yazılır.
Burada açıklanan işleyiş sonucunda ABUControl'un fren evresinin son pozisyonu sadece geçici olarak değişir (KranOS'de). Kaldırma sınırlayıcılarının anahtarlama noktaları değişmez.
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı oturum açmış olmalıdır.
Kaldırma sınırlayıcısı ayarlarının açılması
Genel bakış: KranOS'de gezinme |
|---|
'SERVICE' (Servis) kullanıcısı 🡪 "Hoist" 🡪 "Hoist calibration" |
- 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bkz. "KranOS’ta oturum açın ve giriş yapın".
- Ana menüde istediğiniz kaldırma tertibatını seçin (örn. kaldırma tertibatı 1).
- İstenen kaldırma tertibatı ile ilgili pencere belirir.
- "Ayarlar" menüsünde (üç yatay çubuk) "Hoist calibration" menü öğesine tıklayın.
Halat uzunluğunun ayarlanması
"Hoist limiter Top drive 1" halat uzunluğu giriş alanı"Hoist limiter Bottom drive 1" halat uzunluğu giriş alanı
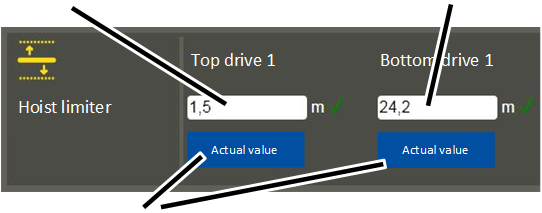
- "Hoist calibration" penceresi belirir.
- Giriş alanlarına, yük kancasının durması (fren evresinin sona ermesi) gerektiği halat uzunluğunu girin.
veya
Yük kancasını istenen pozisyona hareket ettirin ve ilgili giriş alanı altındaki "Actual value" düğmesine tıklayın.
- Giriş alanlarına halat uzunluğunu (halat tamburu ile halat ucu bağlantı noktası arasında açılan halatın uzunluğu) girin. Kanca pozisyonu girilmez!
- Tahrik düzeni 1 ve 2 için halat uzunluğu (ikiz kaldırma tertibatı olduğunda) ayrı ayrı girilmelidir.
- "Write PLC" düğmesine tıklayın.
- Ayarlanan değerler kaydedilir.
Kaldırma ve indirme işlemi:
- ABUControl, ayarlanan değerden biraz önce kaldırma tertibatı tahrik düzeninin fren evresini başlatır. Fren evresinin hangi noktada başlatılacağı ABUControl tarafından her seferinde, o anki kaldırma hızına bağlı olarak hesaplanır.
Kaldırma üst/alt konum sınırlayıcısının anahtarlama noktasına bir sonraki harekette:
- Önceki ayarın üzerine yazılır.
- ABUControl, kaldırma tertibatı tahrik düzenini şimdi yeniden öyle frenler ki yük kancası, kaldırma sınırlayıcısının anahtarlama noktasından hemen önce sadece düşük kaldırma hızıyla hareket eder.
Telsiz kumanda ile asılı butonlu kumanda arasında geçiş yapılması
Vinçte telsiz kumandanın haricinde bir de asılı butonlu kumandaya sahip hareket ettirilebilir kontrol ünitesi varsa, gerektiğinde (örn. telsiz vericisi kullanılamadığında) asılı butonlu kumanda kullanılabilir.
Bunun için vinç kontaktör kutusunda birkaç priz grubunun yerinin değiştirilmesi gerekmektedir.
Not:
Asılı butonlu kumanda kullanımında kademesiz hareket profili zorunlu olarak etkinleştirilir. Bu KranOS'ta değiştirilemez. KranOS'ta ayarlı hareket profili sadece telsizle kumanda ile kullanım için geçerlidir.
Kaplinin alıcıdan çekilmesi
Priz grubu X2
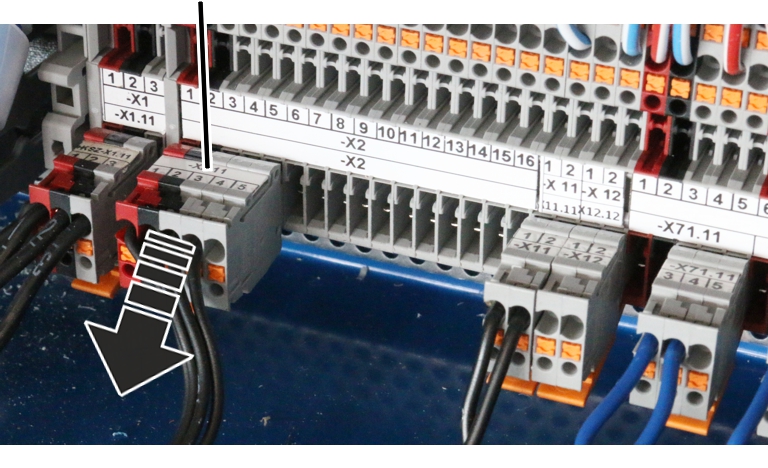
- Vinç kontaktör kutusunu açın.
- Priz grubu X2'yi bulun.
- Priz grubunu çekin.
Asılı butonlu kumandanın kaplininin takılması
Asılı butonlu kumandanın priz grupları halihazırda vinç kontaktör kutusuna döşenmiştir ve hazırdır.
Priz grubu X2 12
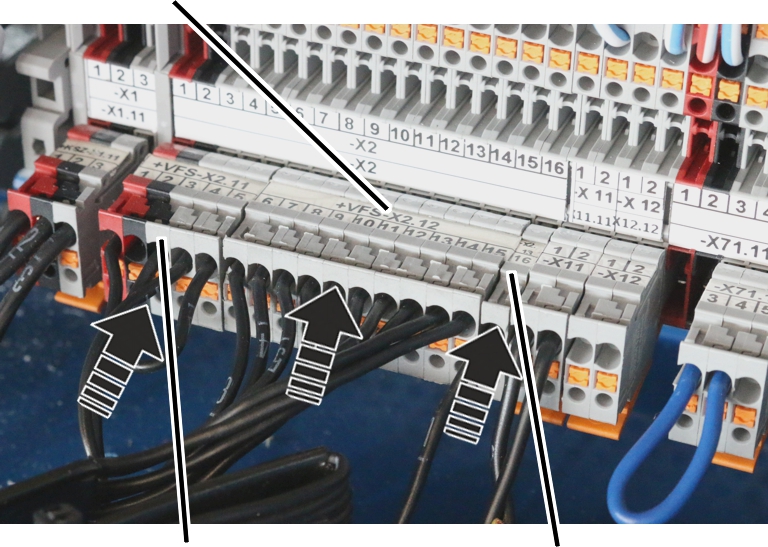
- Asılı butonlu kumandanın priz grubunun takılması:
- Priz grubu X2.11 (Klemens 1 ile 5 arası)
- Priz grubu X2.12 (Klemens 6 ile 15 arası)
- Priz grubu X2.13 (Klemens 16 ile 27 arası. Vincin donanımına göre burada belirtilen klemenslerin hepsi bulunmayabilir ya da sadece bazıları bulunabilir)
- Priz grubu X2.14 (Klemens 28 ile 38 arası. Vincin donanımına göre burada belirtilen klemenslerin hepsi bulunmayabilir ya da sadece bazıları bulunabilir veya priz grubunun tamamı yoktur)
Halatın değiştirilmesi
Bu bölümde, ABUControl'lu halatlı palangada halatın değiştirilmesi sırasında uygulanması gereken işlemler açıklanmıştır. Halatlı palangada uygulanması gereken işlemler halatlı palanganın el kitabında açıklanmıştır.
Resimlerde GM modular halatlı palangasındaki işleyiş gösterilmiştir. Diğer halatlı palangalardaki işleyiş pek de farklı değildir.
Halat değişiminin hazırlanması
- Yük kancasını, üst sınır anahtarı çalışma bölgesinin altına hareket ettirin. Üst kaldırma üst konum sınırlayıcısının anahtarlama noktası tetiklenmiş OLMAMALIDIR.
- Yük kancasının konumunu ölçün ve not edin.
Bu sayede halat değişiminden sonra yapılacak kaldırma sınır anahtarı ayar işleminin çoğu durumda yapılmasına gerek kalmaz.
Sadece kontaktör kontrollü ABUControl'de veya ikiz kaldırma tertibatında
Halatın motor tarafından halat tamburundan çözülebilmesi için kaldırma sınır anahtarı sökülmelidir. Aksi takdirde halat tamburu en düşük kanca konumunda durur.
Kaldırma sınır anahtarının çıkarılması
Resimlerde şanzıman sınır anahtarı 'GPK' gösterilmiştir. Şanzıman sınır anahtarı 'GGS' üzerindeki işleyiş pek de farklı değildir.
Kaldırma sınır anahtarıHalat tamburundaki pim
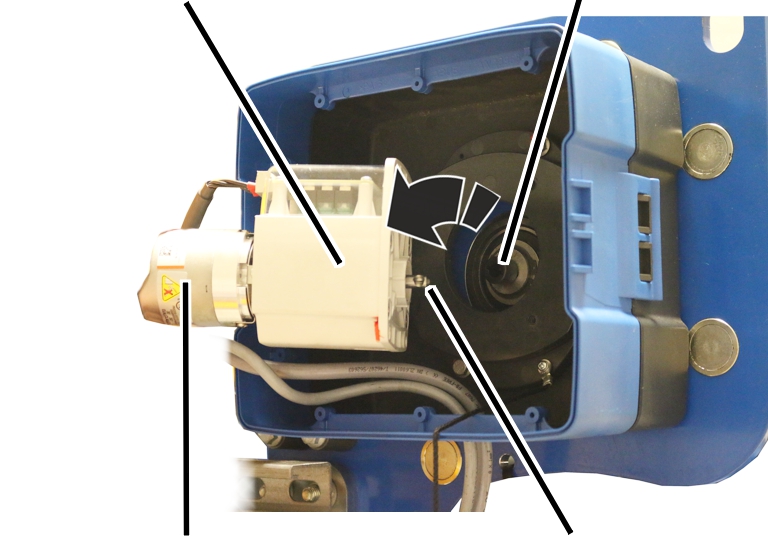
- Kaldırma sınır anahtarının gövdesini açın.
- Vidaları (2 adet) döndürerek çıkarın.
- Kaldırma sınır anahtarını çekin.
- Kaldırma sınır anahtarının milini pozisyonunda bırakın ve döndürmeyin.
Bu sayede değişimden sonra yapılacak kaldırma sınır anahtarı ayar işleminin çoğu durumda yapılmasına gerek kalmaz.
Milin yanlışlıkla döndürülmesi halinde "F_ _ 34: Wire rope change: Absolute rotary encoder 1 not removed" veya "F_ _ 33: Wire rope change: Absolute rotary encoder 2 not removed" iletisi görüntülenir.
- Düşmemesi veya bağlantı kablolarına takılmaması için kaldırma sınır anahtarını emniyete alın.
Sadece halat açısı takip elemanlı halatlı palangada
Bu bölüm sadece halatlı palangada halat açısı takip elemanına bir açı ölçer monte edilmişse geçerlidir. Bu 4/2 veya 8/2 halat donanım sayısına sahip D halatlı palangada ve açı ölçerli Z halatlı palangada söz konusudur. Halat açısı takip elemanı olmayan açı ölçerli diğer halatlı palanga yapı türlerinde bu bölüm geçilebilir.
- Halatı değiştirmeden önce açı ölçeri sökün. Bakınız “Açı ölçerin monte edilmesi ve bağlanması” içindeki "Açı ölçerin monte edilmesi ve bağlanması" bölümündeki "Halat açısı takip elemanının hazırlanması" paragrafı.
- Ardından halatı halat açısı takip elemanından çıkarın.
Böylelikle halat değişiminde halat açısı takip elemanı hasar görmez.
- Halat açısı takip elemanını gerekirse temizleyin.
Açı ölçer, halattaki yağlama maddesi nedeniyle kirlenebilir.
Halat değişimi için bir bağlantı çorabı kullanılacaksa hasarları önlemek için halat açısı takip elemanı sökülmelidir.
ABUControl'da halat değişiminin etkinleştirilmesi
ABUControl'da halat değişimi kedi arabası kontrol düzeninin kontaktör kutusundaki takılabilir kaplin ile ya da KranOS'tan etkinleştirilmelidir. Bu işlem kaldırma sınır anahtarı söküldüyse (sadece kontaktör kontrolü veya ikiz kaldırma tertibatında gereklidir), halat tamburunun motorlu olarak tahrik edilebilmesi için de gereklidir.
Ya halat değişimini kaplin aracılığıyla etkinleştirme:
Park için soket çıtası
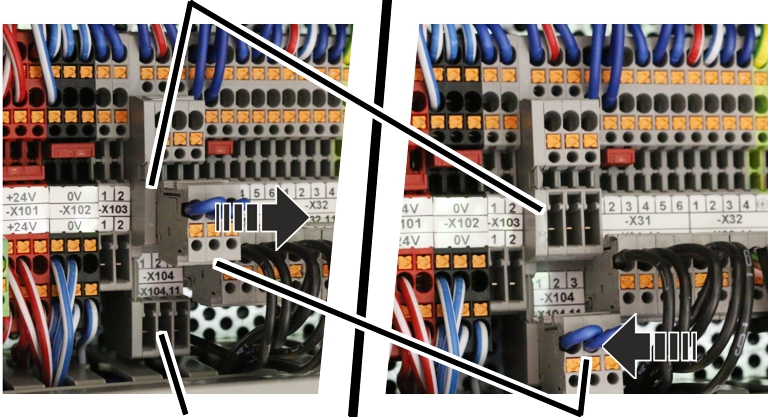
- Kedi arabası kontrol düzenini açın.
- Pim bağlantı çıtası ‑X104'ü bulun.
- Kaplini park konumundan (üst soket çıtası) çekin.
- Kaplini alt soket çıtasına takın.
- Halat değişimi etkindir. Halat tamburu artık, ABUControl'un mutlak değer vericisinden sinyal almasına gerek kalmadan motor tarafından tahrik edilebilir.
- "F_ _ 28: Wire rope change activated" iletisi görüntülenir.
- Yeni halat için hesaplamanın yeniden başlaması için halat değiştirme zamanı hesaplamasının tüm aşınma değerleri silinir.
- Vinç ve kedi arabası sürüş hızı düşük hız ile sınırlandırılmıştır.
- Vinç hareketi ve kedi arabası hareketi sırasında korna saniyede bir çalar.
Ya da halat değişimini KranOS aracılığıyla etkinleştirme:
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı oturum açmış olmalıdır.
Genel bakış: KranOS'de gezinme |
|---|
'SERVICE' (Servis) kullanıcısı 🡪 "Hoist" |
- 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bkz. "KranOS’ta oturum açın ve giriş yapın".
- Ana menüde istediğiniz kaldırma tertibatını seçin (örn. kaldırma tertibatı 1).
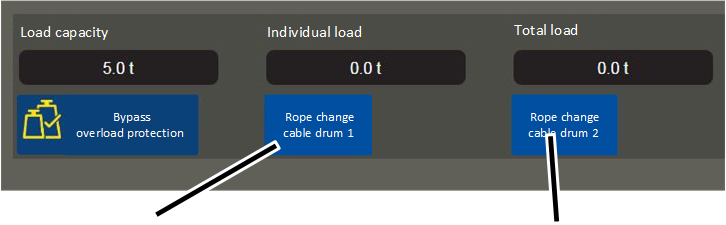
- İstenen kaldırma tertibatı ile ilgili pencere belirir.
- "Rope change cable drum 1" düğmesine tıklayın.
- Düğmenin arka planı yeşil olur.
- Halat değişimi etkindir. Halat tamburu artık, ABUControl'un mutlak değer vericisinden sinyal almasına gerek kalmadan motor tarafından tahrik edilebilir.
- "F_ _ 28: Wire rope change activated" iletisi görüntülenir.
- Yeni halat için hesaplamanın yeniden başlaması için halat değiştirme zamanı hesaplamasının tüm aşınma değerleri silinir.
- Vinç ve kedi arabası sürüş hızı düşük hız ile sınırlandırılmıştır.
- Vinç hareketi ve kedi arabası hareketi sırasında korna saniyede bir çalar.
Sadece ikiz kaldırma tertibatı olduğunda
İkiz kaldırma tertibatında halatı değiştirebilmek için kaldırma tertibatı tahrik düzeni 1 ve kaldırma tertibatı tahrik düzeni 2 birbirinden ayrı olarak kontrol edilebilmelidir.
Halat değişimini kaplin aracılığıyla etkinleştirme:
- Kaplini park konumundan (üst soket çıtası) çekin.
- Kaplini alt soket çıtasına takın:
- Kaplin sol pozisyonda (kontak 1,2 ve 3): Kaldırma tertibatı tahrik düzeni 1'deki halat tamburu kontrol edilebilir.
- Kaplin sağ pozisyonda (kontak 2, 3 ve 4): Kaldırma tertibatı tahrik düzeni 2'deki halat tamburu kontrol edilebilir.
Halat değişimini KranOS aracılığıyla etkinleştirme:
- İstediğiniz kaldırma tertibatının penceresinde ilgili düğmeye tıklayın:
- "Rope change cable drum 1": "Rope change cable drum 1" düğmesinin arka planı yeşil olur. Kaldırma tertibatı tahrik düzeni 1'deki halat tamburu kontrol edilebilir.
- "Rope change cable drum 2": "Rope change cable drum 2" düğmesinin arka planı yeşil olur. Kaldırma tertibatı tahrik düzeni 2'deki halat tamburu kontrol edilebilir.
Halatın değiştirilmesi
- Halatı motorla halat tamburundan açın.
- Halatı değiştirin. Halatlı palanga el kitabına bakın.
Sadece kontaktör kontrollü ABUControl'de veya ikiz kaldırma tertibatında
Kaldırma sınır anahtarının monte edilmesi
- Yük kancasını daha önce not ettiğiniz konuma sürün.
- Kaldırma sınır anahtarını halat tamburundaki pime takın.
- Kaldırma sınır anahtarını vidalayın.
- Anahtarlama noktalarının konumlarını kontrol edin.
Sadece halat açısı takip elemanlı halatlı palangada
Halat açısı takip elemanının monte edilmesi
- Halat açısı takip elemanının monte edilmesi. Bakınız "Açı ölçerin monte edilmesi ve bağlanması".
Halat değişiminin kapatılması
Halat değiştirildikten sonra:
- ‑X104 pim bağlantı çıtasında kaplini alt soket çıtasından çekin ve park konumuna (üst soket çıtası) getirin.
veya
"Rope change cable drum 1" düğmesine tıklayın.
- Halat değişimi kapalıdır.
- Düğmenin arka planı artık yeşil olmaz.
- "F_ _ 28: Wire rope change activated aktiv" iletisini onaylamak için acil durdurma düğmesine veya klaksona basın.
Anahtarlama noktaları kaymışsa:
Normalde halat değişiminden sonra yapılacak kaldırma sınır anahtarı ayar işleminin çoğu durumda yapılmasına gerek kalmaz, çünkü yük kancasının pozisyonu önceden ölçülmüştür ve akabinde tekrar buraya hareket edilmiştir. Özel durumlarda (örn. halat çok hasar görmüşse veya halat tamburuna yanlış sarılmışsa), anahtarlama noktalarının yeniden ayarlanması gerekebilir.
- Kaldırma alt konum sınırlayıcısının, kaldırma üst konum sınırlayıcısının ve yedek sınırlayıcının anahtarlama noktalarını yeniden ayarlayın.
Bkz. "Yedek sınırlayıcı ve kaldırma üst konum sınırlayıcısı için anahtarlama noktalarının ayarlanması".
Bkz. "Kaldırma alt konum sınırlayıcısı için anahtarlama noktasının ayarlanması".
- Mutlak değer vericisini yeniden referanslayın. Bkz. "Mutlak değer vericisinin referanslanması".
Eğer bir açı ölçer takılıysa:
Bir açı ölçer takıldıysa, açı ölçer yeniden kalibre edilmelidir. Bakınız "Açı ölçer kalibrasyonu".
Yük sensörünün temelli kalibre edilmesi
Yük sensörlü sabit noktalı travers veya sabit noktalı traversdeki münferit bir yük sensörü değiştirildikten sonra yük sensörünün yeniden kalibre edilmesi gerekmektedir. Bu kalibrasyon işlemi temel bir işlemdir ve yük ölçme sisteminin kaldırılmış test yükü ile kalibre edilmesiyle bir ilgisi yoktur, tüm yük ölçümleri için temel referans noktasını oluşturmaktadır. Bu temel kalibrasyonda yük sensörü tamamen yüksüz olmalıdır. Halat ve alt palanga da yük sensörü üzerinde yük oluşturmamalı ve o nedenle temel kalibrasyon için sökülmelidir.
Yük sensörünün temel kalibrasyonundan sonra sıfır yük de yeniden kalibre edilmeli ve yük ölçme sisteminin ayrıca yeniden kaldırılmış bir test yükü ile kalibre edilmesi gerekmektedir.
Ölçüm pimli bir yük ölçme sisteminde ölçüm pimi için temel kalibrasyon yapılmasına gerek yoktur. Fakat ölçüm pimi için de yük ölçme sisteminin kaldırılmış bir test yükü ile kalibre edilmesi gerekmektedir.
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı oturum açmış olmalıdır.
Kaldırma tertibatı kalibrasyonunun açılması
Genel bakış: KranOS'de gezinme |
|---|
'SERVICE' (Servis) kullanıcısı 🡪 "Hoist" 🡪 "Hoist calibration" |
- 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bkz. "KranOS’ta oturum açın ve giriş yapın".
- Ana menüde istediğiniz kaldırma tertibatını seçin (örn. kaldırma tertibatı 1).
- İstenen kaldırma tertibatı ile ilgili pencere belirir.
- "Ayarlar" menüsünde (üç yatay çubuk) "Hoist calibration" menü öğesine tıklayın.
Yük sensörünün temelli kalibre edilmesi
Temel kalibrasyon yapmak üzere "Hoist calibration" penceresindeki sağ kısım kullanılacaktır. Bu işlem adımı sadece sabit noktalı travers veya yük sensörü değiştirildiğinde gereklidir.
Yük sensörü tamamen yüksüz olmalıdır. Halat ve alt palanga yük sensörü üzerinde yük oluşturmamalı. O nedenle halat cebi, sabit noktalı traversden sökülmelidir. Sabit noktalı travers sıkışmamalı veya başka herhangi bir mekanik gerilime maruz kalmamalıdır.
- "Hoist calibration" penceresi belirir.
- "Calibrating load sensor" düğmesine tıklayın.
- Bir güvenlik sorusu belirir.
- "Perform calibration" düğmesine tıklayın.
- "Calibrating load sensor" düğmesi devre dışı bırakılır.
- Kalibrasyon modu etkin.
- Vinci, şebeke ayırma şalterinden veya şebeke kesicisinden kapatın.
- 60 sn. bekleyin.
- Vinci tekrar çalıştırın.
- ABUControl yeniden çalıştırılır.
- Ayrıca yeniden başlatma sırasında yük sensörü kalibre edilir.
Yük ölçme sisteminin test yükü kaldırılmış haldeyken kalibre edilmesi
Yük sensörünün temel kalibrasyonundan sonra sıfır yük de yeniden kalibre edilmeli ve yük ölçme sisteminin ayrıca yeniden kaldırılmış bir test yükü ile kalibre edilmesi gerekmektedir.
- Yük ölçme sistemini test yükü kaldırılmış haldeyken yeniden kalibre edin. Bakınız "Yük ölçme sisteminin test yükü kaldırılmış haldeyken kalibre edilmesi".
Vinç hareket eksenlerinin durumunun görüntülenmesi
KranOS'de tüm vinç hareket eksenlerinin (vinci hareket ettirme, kedi arabasını hareket ettirme, kaldırma tertibatı) güncel durumuna ilişkin bilgiler görüntülenebilir.
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'CUSTOMER' (Müşteri) (Kullanıcı düzeyi [1]) ya da 'SERVICE' (kullanıcı düzeyi [2]) oturum açmış olmalıdır.
Vinç hareket ekseninin görüntülenmesi
Genel bakış: KranOS'de gezinme |
|---|
'CUSTOMER' (Müşteri) ya da 'SERVICE' (Servis) kullanıcısı 🡪 "Crane travel" |
'CUSTOMER' (Müşteri) ya da 'SERVICE' (Servis) kullanıcısı 🡪 "Trolley travel" |
'CUSTOMER' (Müşteri) ya da 'SERVICE’ (SERVİS) kullanıcısı 🡪 "Hoist" |
Sadece vinçte gerçekten mevcut olan vinç hareket eksenleri görüntülenir. Pencere menüsünde sadece vinçte gerçekten mevcut olan bileşenler görüntülenir. |
- 'CUSTOMER' (Müşteri) (Kullanıcı düzeyi [1]) veya 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bakınız "KranOS’ta oturum açın ve giriş yapın".
- Ana menüde istediğiniz vinç hareket eksenini seçin (örn. vinç hareketi).
- İlgili vinç hareket ekseninin penceresi belirir.
Vinç hareket eksenine göre pencere menüleri birbirinden farklıdır.
Vinç hareketi:
Vinci hareket ettirme frekans invertörü ‑TA61 ve ‑TA62Vinç hareketi sınır anahtarı –B71
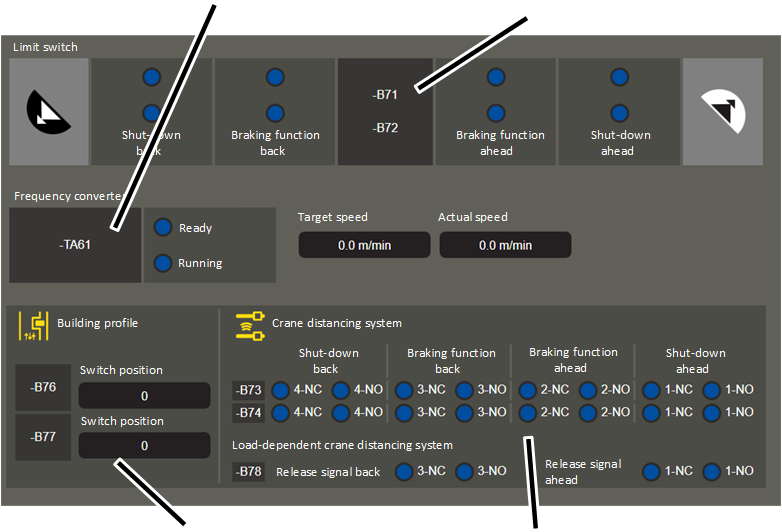
- Vinç hareketi sınır anahtarı (‑B71): Burada vinç hareketi sınır anahtarlarının anahtar konumları görüntülenir.
Yeşil fonlu ise: Hareket sınırlayıcı anahtar devrede değil
Mavi fonlu ise: Hareket sınırlayıcı anahtar devrede.
Vinç hareketi sınır anahtarları önceden durdurma tertibatı ve son konum durdurma tertibatı için kullanılmaktadır. Vinç yürüme yolu sonu yönünde çapraz kol anahtarları (-B71) kullanılmaktadır, karşı vinç yönünde yansıtmalı ışık bariyerleri (–B71 yerine –B711 ve -B712 ve de -B713 ve –B714) kullanılmaktadır.
- Ek vinç hareketi sınır anahtarı (-B72): ‑B71'e ek olarak her vinç hareketi sınır anahtarı her anahtarlama noktası ve her hareket yönü için, sistemin güvenliğini arttırmak amacıyla çift olarak mevcut olabilir.
- Vinci hareket ettirme frekans invertörü (‑TA61 ve ‑TA62): Burada vinci hareket ettirme frekans invertörünün durumu görüntülenir:
"Ready": Frekans invertörü çalışmaya hazır.
"Running": Frekans invertörü etkin, tahrik düzeni dönüyor.
"Target speed": Tahrik düzeninin dönmesi gerektiği hız.
"Actual speed": Tahrik düzeninin döndüğü hız.
Elektronik ray kılavuzu olmayan vinçlerde iki vinç hareketi tahrik düzeni için ortak bir frekans invertörü (‑TA61) kullanılır. Elektronik ray kılavuzunda veya kuadro vinç hareketi tahrik düzeni olduğunda ilave bir frekans invertörü ‑TA62 görüntülenir.
- Atölye profili kontrol düzeni için çapraz kol anahtarı (‑B76 / ‑B77): Burada atölye profili kontrol düzeni için kullanılan çapraz kol anahtarlarının o anki anahtar konumu görüntülenmektedir. İki çapraz kol anahtarı altışer adet anahtarlama konumu ile kombine edilerek 36 farklı pozisyon saptanabilir.
- Vinç mesafesi denetleyicisi için yansıtmalı ışık bariyerleri (‑B73): Burada vinç mesafesi denetleyicisinin yansıtmalı ışık bariyerlerinin anahtarlama konumları görüntülenir.
Vinç mesafesi denetiminde vinç, karşı vince göre ayarlanan mesafenin altına düşüldüğü zaman düşük hareket hızına frenlenir (önceden durdurma tertibatı) veya tamamen durur (son konum durdurma tertibatı).
Her anahtarlama noktası ve her hareket yönü için yansıtmalı ışık bariyeri kullanılır. ABUControl tüm yansıtmalı ışık bariyerlerinin açma kontağını (NC) ve kapatma kontağını (NO) aynı anda denetler.
Anahtarlama kontağı 1 ileri son konum durdurma tertibatı, anahtarlama kontağı 2 ileri önceden durdurma tertibatı, anahtarlama kontağı 3 geri önceden durdurma tertibatı ve anahtarlama kontağı 4 geri son konum durdurma tertibatı için kullanılır.
Vinç mesafesi denetleyicisi sıklıkla, vinçlerin örn. statik nedenlerden dolayı belirli bir mesafenin altına düşmesini önlemek için kullanılır. Vinç mesafesi denetleyicisi, çarpmayı önleyici emniyet düzeni (bkz. vinç hareketi sınır anahtarı ‑B71) ile birlikte de kullanılabilir.
- Vinç mesafesi denetleyicisi için ilave yansıtmalı ışık bariyerleri (‑B74): ‑B73'e ek olarak her yansıtmalı ışık bariyeri her anahtarlama noktası ve her hareket yönü için, sistemin güvenliğini arttırmak amacıyla çift olarak mevcut olabilir.
- Yüke bağlı vinç mesafesi denetleyicisi olduğunda sinyal aktarımı için ışık bariyeri (‑B78):
Vinç mesafesi denetleyicisi yüke bağlıysa, bir karşı vince göre ayarlanan mesafenin altına düşüldüğünde ve aynı zamanda ayarlanan değerin üzerinde bir yük taşındığında vinç yavaşlar ve durur.
Vincin ve karşı vincin kontrol düzenlerinin o anda diğer vinçte ayarlanan yükün altına düşülüp düşülmediğini veya aşılıp aşılmadığını anlayabilmesi için bu bilgi, iki vinç arasındaki bir ışık bariyeri ile aktarılır. Her vinç bu nedenle onay sinyalinin aktarımı için bir verici ve bir alıcı ışık bariyerine sahiptir.
Burada alıcıda o anda hangi sinyalin mevcut olduğu gösterilir. Alan 1, ileri yöndeki onay sinyalini gösterir. Alan 3, geri yöndeki onay sinyalini gösterir.
NC mavi arka planlı, NO yeşil arka planlı: Ayarlanan yükün altına düşüldü. Vinç, karşı vinçten bir onay sinyali alır.
NC yeşil arka planlı, NO mavi arka planlı: Ayarlanan yük aşıldı. Vinç, karşı vinçten onay sinyali almaz.
Yük, gelişmiş parametrelerden ayarlanabilir. Bakınız "Hareket profilleri (vinç hareket profili, kedi arabası hareket profili) için gelişmiş parametrelerin ayarlanması".
Kedi arabası hareketi:
Kedi arabasını hareket ettirme frekans invertörü ‑TA41Kedi arabası hareketi sınır anahtarı –B51
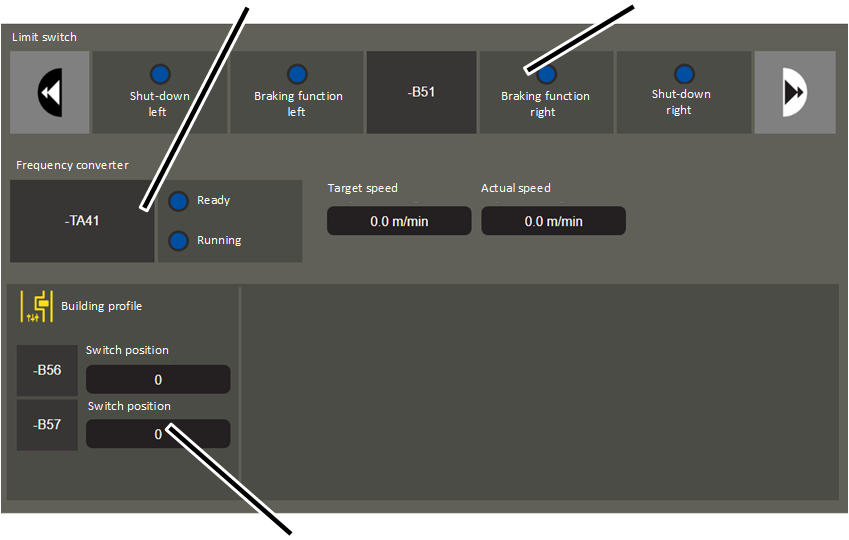
- Kedi arabası hareketi sınır anahtarı (‑B51): Burada kedi arabası hareketi sınır anahtarının anahtar konumu görüntülenir.
Yeşil fonlu ise: Hareket sınırlayıcı anahtar devrede değil
Mavi fonlu ise: Hareket sınırlayıcı anahtar devrede.
- Kedi arabasını hareket ettirme frekans invertörü (‑TA41): Burada kedi arabasını hareket ettirme frekans invertörünün durumu görüntülenir:
"Ready": Frekans invertörü çalışmaya hazır.
"Running": Frekans invertörü etkin, tahrik düzeni dönüyor.
"Target speed": Tahrik düzeninin dönmesi gerektiği hız.
"Actual speed": Tahrik düzeninin döndüğü hız.
- Atölye profili kontrol düzeni için çapraz kol anahtarı (‑B56 / ‑B57): Burada atölye profili kontrol düzeni için kullanılan çapraz kol anahtarlarının o anki anahtar konumu görüntülenmektedir. İki çapraz kol anahtarı altışer adet anahtarlama konumu ile kombine edilerek 36 farklı pozisyon saptanabilir.
Kaldırma tertibatı:
Kaldırma tertibatı frekans invertörü ‑1TA21 ve ‑2TA21Kaldırma sınır anahtarı ‑B31 ve ‑B32
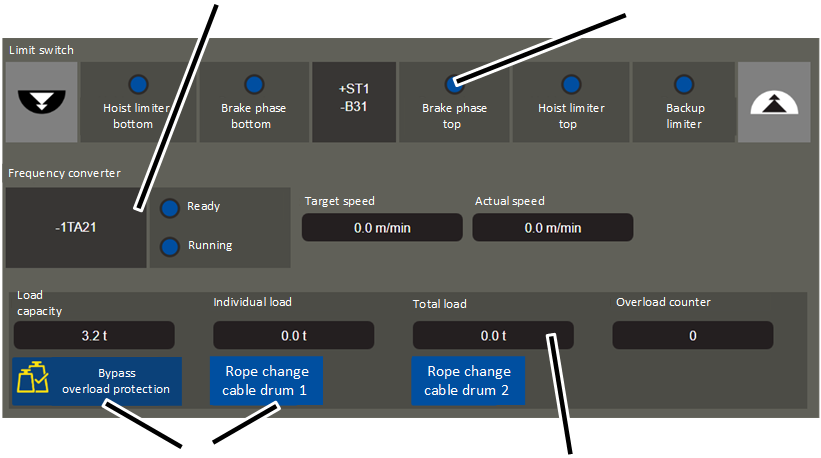
- Kaldırma sınır anahtarı (‑B31): Burada kaldırma sınır anahtarının anahtar konumu görüntülenir.
Yeşil fonlu ise: Kaldırma sınır anahtarı devrede değil
Mavi fonlu ise: Kaldırma sınır anahtarı devrede.
İkiz kaldırma tertibatı olduğunda ikinci halat tamburu için ilave bir kaldırma sınır anahtarı ‑B32 kullanılır.
Kontaktör kumandalı kaldırma tertibatında: O anki anahtarlama konumu sadece kaldırma tertibatı kaldırma veya indirme işlemi yaparken görüntülenir. Kaldırma tertibatı durduğu zaman anahtarlama noktaları mavi fan ile gösterilir.
- Kaldırma tertibatı frekans invertörü (‑1TA21): Burada kaldırma tertibatı frekans invertörünün durumu görüntülenir:
"Ready": Frekans invertörü çalışmaya hazır.
"Running": Frekans invertörü etkin, tahrik düzeni dönüyor.
"Target speed": Tahrik düzeninin dönmesi gerektiği hız.
"Actual speed": Tahrik düzeninin döndüğü hız.
İkiz kaldırma tertibatı olduğunda ikinci halat tamburu için ilave bir frekans invertörü ‑2TA21 görüntülenir.
- Ağırlık göstergesi: Burada yük ölçme sisteminin ölçüm sonuçları görüntülenir:
"Load capacity": Kaldırma tertibatının maksimum yük taşıma kapasitesi
"Individual load": Kaldırma tertibatında o anda ölçülen yük
"Total load": Tüm kaldırma tertibatlarındaki veya tüm vinçlerdeki toplam yük.
"Overload counter": Aşırı yük ile gerçekleştirilen kaldırma hareketlerinin sayısı. Kaldırma tertibatı, vincin maksimum yük taşıma kapasitesini aşan bir yük kaldırdığında sayı 1 arttırılır.
- Düğmeler: Burada servis işlemleri için fonksiyonlar açılabilir:
"Bridge hoist Overload protection": Bakınız "Aşırı yüke karşı emniyet tertibatının köprülenmesi".
"Rope change cable drum": Bkz. "Halatın değiştirilmesi".
Hareket profillerinin seçilmesi
Üç adet vinç hareket ekseninin (vinci hareket ettirme, kedi arabasını hareket ettirme, kaldırma/indirme) hareketleri için farklı hareket profilleri seçilebilir. Bu şekilde temel hareket tutumu belirlenebilir.
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı oturum açmış olmalıdır.
Hareket profili seçiminin açılması
Genel bakış: KranOS'de gezinme |
|---|
'SERVICE' kullanıcısı 🡪 "Movement profile" |
- 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bkz. "KranOS’ta oturum açın ve giriş yapın".
- Başlangıç penceresinde: "Ayarlar" menüsünde (üç yatay çubuk) "Movement profile" menü öğesine tıklayın.
Hareket profilinin seçilmesi
Hareket profilleri için seçim alanları
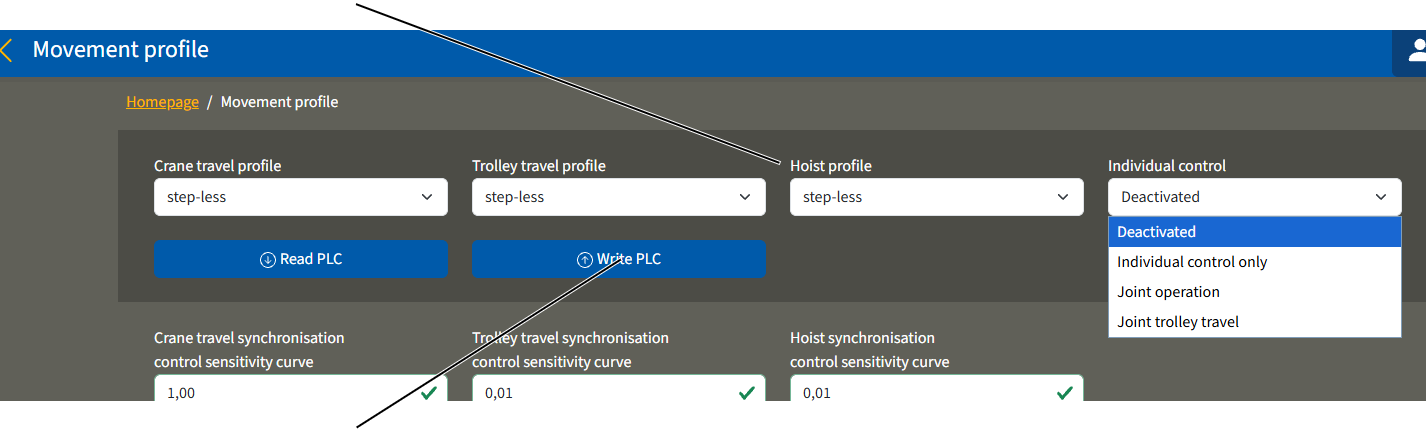
- "Movement profile" pencere menüsü belirir.
- Güncel ayarlar görüntülenir.
- Vinç hareket ekseninde istediğiniz hareket profilini seçin:
- Kademesiz: İki kademeli bir buton veya kontrol kolu ile tahrik düzeni ikinci kademede, buton tutulduğu sürece maksimum bir değere kadar hızlandırılabilir. Buton veya kontrol kolu birinci kademeye geri getirildiğinde tahrik düzeni, o anki hızı muhafaza eder. Buton veya kontrol kolu bırakıldığı zaman hız düşürülür.
- İki kademeli: İki kademeli bir buton veya kontrol kolu ile tahrik düzeni birinci kademede sabit olarak ayarlı düşük bir hıza hızlandırılabilir ve ikinci kademede sabit olarak ayarlı yüksek bir hıza hızlandırılabilir.
- Doğrusal analog değer: Oransal bir kontrol kolu ile tahrik düzeni kademesiz olarak hızlandırılabilir ve frenlenebilir. Kontrol kolu ne kadar ileri itilirse, tahrik düzeni o denli hızlı döner. Kontrol kolu ile tahrik düzeni arasındaki ilişki doğru orantılıdır.
- S eğrisi analog değer: Daha önce olduğu gibi. Kontrol kolu ile tahrik düzeni arasındaki ilişki S eğrisi şeklindedir. Bu durumda kontrol kolunun sıfır noktası etrafındaki alanda (tahrik düzeni durur) kontrol kolunda oldukça çok hareket gereklidir, kontrol kolunun alt ve üst dayanma noktasında ise nispeten daha az. Bu sayede vinç, özellikle yavaş hareketlerde oldukça isabetli bir şekilde kontrol edilebilir.
- "Write PLC" düğmesine tıklayın.
Sadece, tandem işletimde
- Partner vinçte oturum açın ve "Movement profile" pencere menüsüne aynı hareket profilini girin.
Partner vinçte başka bir hareket profili ayarlanmışsa, tandem işletimi etkinleştirildiğinde "F0026: Tandem operation: Different travel profiles" iletisi görüntülenir.
ABURemote verici için ayrı kumandanın ayarlanması
Sadece ayrı kumandalı ABURemote 'Joystick' (kontrol kolu) olduğunda
Ayrı kumandalı bir ABURemote verici 'Joystick' (kontrol kolu) (üç kontrol kollu verici) olduğunda, KranOS'de ayrı kumanda modu ayarlanabilir. Ayrıca bakınız ABURemote 'Joystick' el kitabı.
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'CUSTOMER' (Müşteri) (Kullanıcı düzeyi [1]) ya da 'SERVICE' (kullanıcı düzeyi [2]) oturum açmış olmalıdır.
Hareket profili seçiminin açılması
Genel bakış: KranOS'de gezinme |
|---|
'CUSTOMER’ (Müşteri) ya da 'SERVICE' (Servis) kullanıcısı 🡪 "Movement profile" |
- 'CUSTOMER' (Müşteri) (Kullanıcı düzeyi [1]) veya 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bakınız "KranOS’ta oturum açın ve giriş yapın".
- Başlangıç penceresinde: "Ayarlar" menüsünde (üç yatay çubuk) "Movement profile" menü öğesine tıklayın.
Ayrı kumandanın ayarlanması
"Individual control" seçim alanı
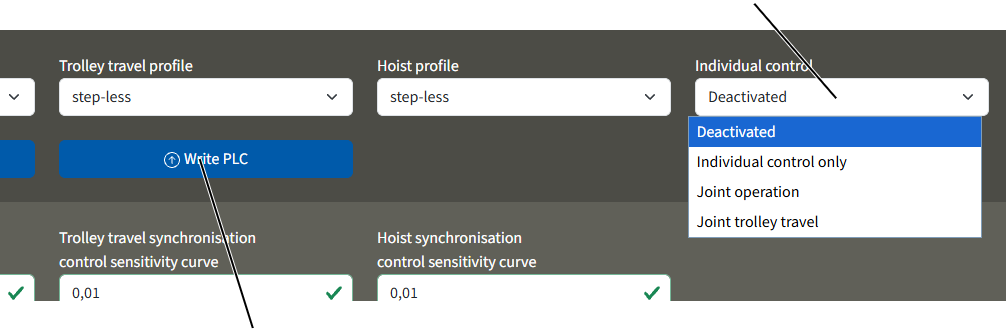
- "Movement profile" pencere menüsü belirir.
- O anda ayarlı olan ayar gösterilir.
- "Individual control" seçim alanında istediğiniz değeri seçin:
- "Deactivated": Ayrı kumanda kapalı. ABURemote vericisindeki orta kontrol kolu işlevsizdir.
- "Individual control only": Kedi arabaları, birbirinden bağımsız olarak kumanda edilebilir. Vericideki bir kontrol kolu, kedi arabası I'i ve vericideki diğer kontrol kolu ise kedi arabası II'yi kontrol eder. Birlikte işletim devirme şalteri işlevsizdir.
- "Joint operation": Kedi arabaları, daha önce açıklandığı üzere birbirinden bağımsız olarak kumanda edilebilir. Ayrıca vericideki devirme şalteri ile birlikte işletime geçilebilir. Bu durumda sağ kontrol kolu, iki kedi arabasını birlikte çalıştırır, ortadaki kontrol kolu işlevsizdir.
- "Joint trolley travel": Kedi arabaları, daha önce açıklandığı üzere birbirinden bağımsız olarak kumanda edilebilir. Ayrıca vericideki devirme şalteri ile palangaların birlikte yönetilmesine geçilebilir. Bu durumda sağ kontrol kolu, iki kedi arabası için palangaların birlikte yönetilmesini kontrol eder. İki kedi arabasının kaldırma tertibatları bundan sonra da birbirinden bağımsız olarak orta ve sağ kontrol kolu ile kontrol edilir.
- "Write PLC" düğmesine tıklayın.
Not:
Ayrı kumandaya ayar aracılığıyla fren mesafesi uzar. El kitabındaki "ABUS telsizle kumanda ABURemote kontrol kolu" bölümüne bakınız.
Hareket sınırlayıcı anahtarın ve kaldırma sınırlayıcısının geçici olarak köprülenmesi
Tüm hareket sınırlayıcı anahtarlar ve kaldırma sınırlayıcıları (yedek sınırlayıcı hariç) geçici olarak, örn. onarımlar sırasında köprülenebilir.
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı oturum açmış olmalıdır.
Hareket profili pencere menüsünün açılması
Genel bakış: KranOS'de gezinme |
|---|
'SERVICE' kullanıcısı 🡪 "Movement profile" |
- 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bkz. "KranOS’ta oturum açın ve giriş yapın".
- Başlangıç penceresinde: "Ayarlar" menüsünde (üç yatay çubuk) "Movement profile" menü öğesine tıklayın.
Hareket sınırlayıcı anahtarın ve kaldırma sınırlayıcısının köprülenmesi
"Bypass all travel limit switches and hoist limiters" şalteri
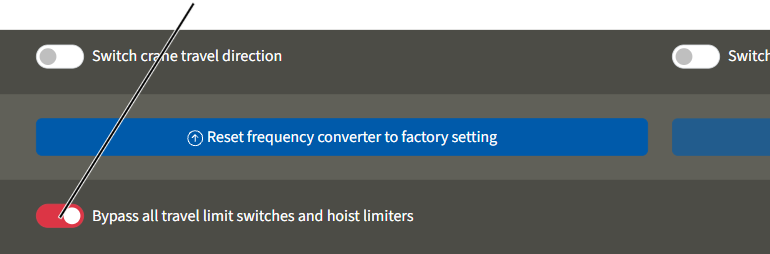
- "Movement profile" pencere menüsü belirir.
- "Bypass all travel limit switches and hoist limiters" şalterine tıklayın.
- Şalterin arka planı kırmızı olur.
- Tüm hareket sınırlayıcı anahtarlar (tüm kedi arabalarının kedi arabası hareketi sınır anahtarları ve çapraz kol anahtarı şeklindeki kedi arabası hareketi sınır anahtarları, mesafe sensörleri, önceden durdurma tertibatı ve son konum durdurma tertibatı şeklindeki yansıtmalı ışık bariyerleri), tüm kaldırma sınırlayıcıları (tüm kaldırma tertibatlarının kaldırma üst konum sınırlayıcıları ve kaldırma alt konum sınırlayıcıları) ve atölye profili kontrol düzeni köprülendi.
- Vinç, kedi arabası ve kaldırma tertibatı düşük hızda hareket ettirilebilir.
- F0064 "All travel limit switches and hoist limiters bridged" iletisi görüntülenir.
- Köprüleme, "Bypass all travel limit switches and hoist limiters" düğmesi ile kapatılana kadar açık kalır.
- Köprüleme, vinç kapatılıp açıldığında da açık kalır.
Vinç ve kedi arabasının hareket yönünü değiştirme
Bazı durumlarda vinç veya kedi arabasının hareket yönünün değiştirilmesi gerekebilir. Bu örneğin vincin, planlama dokümanlarında belirtilenden farklı şekilde monte edilmesi halinde gerekli olabilir.
Bu yapıldığında, yönle ilgili tüm bilgiler değiştirilir. Bu örneğin telsizle kumanda vericisindeki butonlar, KranOS'deki tüm göstergeler, çapraz kol anahtarları ve mesafe sensörleri gibi değerlendirilen hareket sınırlayıcıları, tüm hareket yönü ilişkili iletiler vs. için geçerlidir.
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı oturum açmış olmalıdır.
Hareket profili pencere menüsünün açılması
Genel bakış: KranOS'de gezinme |
|---|
'SERVICE' kullanıcısı 🡪 "Movement profile" |
- 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bkz. "KranOS’ta oturum açın ve giriş yapın".
- Başlangıç penceresinde: "Ayarlar" menüsünde (üç yatay çubuk) "Movement profile" menü öğesine tıklayın.
Vinç ve kedi arabasının hareket yönünü değiştirme
"Switch crane travel direction" şalteri"Switch trolley travel direction" şalteri
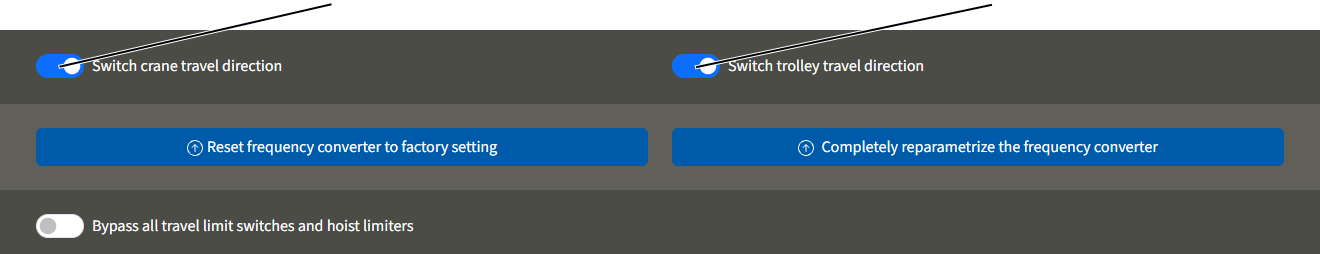
- "Movement profile" pencere menüsü belirir.
- "Switch crane travel direction" veya "Switch trolley travel direction" şalterine basın.
- Şalterin arka planı mavi olur.
- Vinci hareket ettirme veya kedi arabasını hareket ettirme için yönle ilgili tüm bilgiler değiştirilir.
- Hareket yönü değişikliği kalıcıdır ve vinç kapatılıp açıldığında da etkin kalır.
Senkronizasyon ayarının yapılması
Vinci hareket ettirme, kedi arabasını hareket ettirme ve kaldırma işlemi/indirme işlemi eşit kaldırma kontrol ünitesi fabrikada ayarlanmıştır ve çoğu durum için uygun şekilde uyarlanmıştır.
Gerektiğinde maksimum senkronizasyon sapması ve hassasiyet eğrisi, hangar içindeki özel şartlara uyarlanabilir.
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı oturum açmış olmalıdır.
Senkronizasyon ayarı için ayarların açılması
Genel bakış: KranOS'de gezinme |
|---|
'SERVICE' kullanıcısı 🡪 "Movement profile" |
- 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bkz. "KranOS’ta oturum açın ve giriş yapın".
- Başlangıç penceresinde: "Ayarlar" menüsünde (üç yatay çubuk) "Movement profile" menü öğesine tıklayın.
Senkronizasyon ayarının yapılması
"Crane travel synchronisation control sensitivity curve" ve "Trolley travel synchronisation control sensitivity curve"
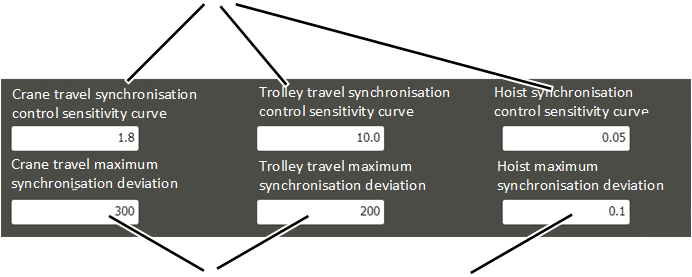
- "Movement profile" pencere menüsü belirir.
- Senkronizasyon ayarının güncel ayarları görüntülenir.
- Vinci hareket ettirme, kedi arabasını hareket ettirme, kaldırma işlemi/indirme işlemi hassasiyet eğrisini ölçülü bir şekilde ve küçük adımlar halinde hangar içindeki özel şartlara uyarlayın ve her seferinde deneme sürüşü yaparak test edin.
Hassasiyet eğrisi '0.01' ile '10.0' arasında ayarlanabilir. En küçük değer (0,01 faktörü), ağır bir ayar tutumuna eşdeğerdir. Faktör arttıkça, ayar tutumunun hassasiyeti artar.
- Milimetre olarak maksimum senkronizasyon sapmasını ölçülü bir şekilde ve küçük adımlar halinde hangar içindeki özel şartlara uyarlayın ve her seferinde deneme sürüşü yaparak test edin.
Maksimum senkronizasyon sapması, birlikte işletimde veya tandem işletimde vincin, kedi arabasının veya yük kancasının maksimum mesafesidir.
- "Write PLC" düğmesine tıklayın.
Vincin yeniden çalıştırılması
Sadece vinç yeniden çalıştırıldığında
"Restart crane" fonksiyonu, işletme gerilimini elektriksel olarak ayırarak vinci yeniden çalıştırmak içindir.
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı oturum açmış olmalıdır.
PLC diyagnoz sayfasının açılması
Genel bakış: KranOS'de gezinme |
|---|
'SERVICE' (Servis) kullanıcısı 🡪 "PLC diagnosis" |
- 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bkz. "KranOS’ta oturum açın ve giriş yapın".
- Başlangıç penceresinde: "Ayarlar" menüsünde (üç yatay çubuk) "PLC diagnosis" menü öğesine tıklayın.
Vincin yeniden çalıştırılması
- "PLC diagnosis" pencere menüsü belirir.
- "Restart crane" düğmesine basın.
- İşletme gerilimi kısa süreliğine kesilir ve tekrar açılır.
- Kontrol düzeni yeniden çalıştırılır.
Yüke bağlı anahtarlama noktalarının ayarlanması
Yüke bağlı anahtarlama noktaları üzerinden vinçte ek fonksiyonlar etkinleştirilebilir. Burada vinç tarafından belirli bir yükten fazlası kaldırılır kaldırılmaz devreye giren kontrol düzenindeki sinyal çıkış bölümleri kullanılabilir.
Vinç (toplam yük) ve her kaldırma tertibatının her biri için ikiye kadar anahtarlama noktası mevcuttur. Sinyal çıkış bölümlerinin planlaması ve elektrik bağlantısı siparişe özgü yapılır. Her anahtarlama noktası için yüklerin ayarı KranOS'de yapılır.
Bu fonksiyon için örnek iki uygulama sinyal lambaları (örn. maksimum yük taşıma kapasitesinin %85'i altında yeşil bir sinyal lambası yanar) veya bir kıskacın kontrol düzenidir (maksimum yük taşıma kapasitesinin %10'undan itibaren kıskaç açılmamalıdır).
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı oturum açmış olmalıdır.
Yüke bağlı anahtarlama noktası için ayarı açma
Genel bakış: KranOS'de gezinme |
|---|
'SERVICE' (Servis) kullanıcısı 🡪 "Load-controlled switching point" |
Pencere menüsünde sadece vinçte gerçekten mevcut olan kaldırma tertibatları görüntülenir. |
- 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bkz. "KranOS’ta oturum açın ve giriş yapın".
- Başlangıç penceresinde: "Ayarlar" menüsünde (üç yatay çubuk) "Load-controlled switching point" menü öğesine tıklayın.
Anahtarlama noktalarının ayarlanması
Vinç için yüke bağlı anahtarlama noktalarıKaldırma tertibatı 1 için yüke bağlı anahtarlama noktaları
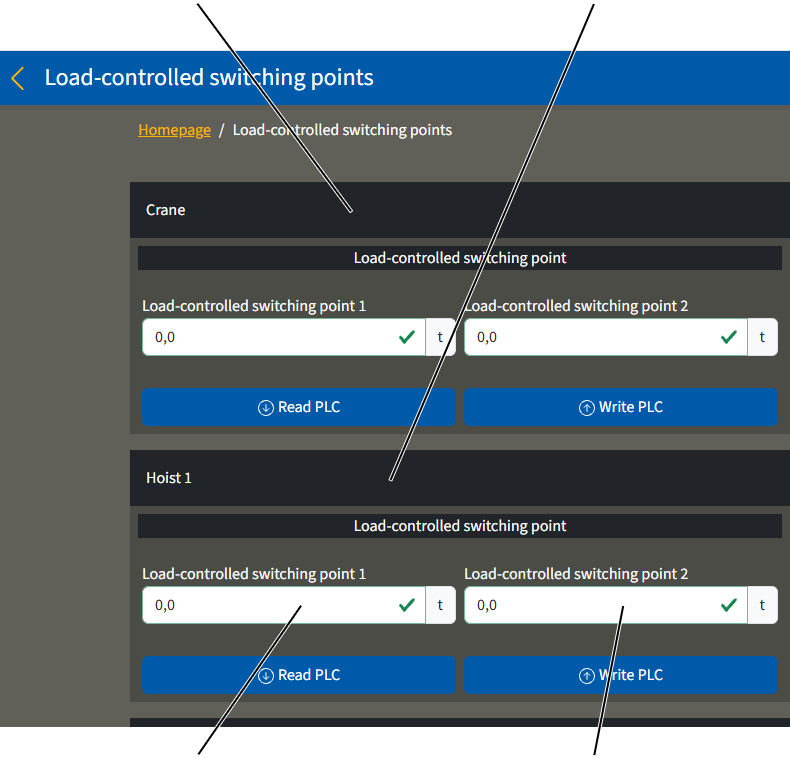
- "Load-controlled switching points" pencere menüsü belirir.
- Güncel ayarlar görüntülenir.
- İlgili sinyal çıkış bölümünün anahtarlanacağı yükü girin.
- Yük vinç için (her iki kaldırma tertibatının toplam yükü) ve münferit kaldırma tertibatı veya kaldırma tertibatları için ayrı olarak girilebilir.
- Her biri için farklı yüklerde anahtarlanabilecek maksimum iki anahtarlama noktası mevcuttur.
- Yüke bağlı anahtarlama noktalarının diğer fonksiyonu ve elektrik bağlantısı, bağlantı şemasında gösterilmiştir.
- "Write PLC" düğmesine tıklayın.
Yüke bağlı anahtarma noktalarının fonksiyonu PLC tarafından denetlenir. Bunun için münferit her bir yüke bağlı anahtarlama noktasının sinyal çıkış bölümünün ilave bir sinyal giriş bölümü vardır. Bir sinyal çıkış bölümü anahtarlanır anahtarlanmaz, ilgili sinyal giriş bölümünde bir sinyal mevcut olmalıdır. Bu sinyal olmadığında bir ileti görüntülenir. Elektrik bağlantısı siparişe özgü yapılır ve bağlantı şemasında belirtilmiştir.
Halat gevşekliğini önleme düzeninin ayarlanması
Halat gevşekliğini önleme düzeni, yük indirilirken veya alt palanga yerleştirilirken halatın daha fazla açılmasını önler. Bunun için yük kancasında ölçülen yük, ayarlanan bir değerin altına düştüğünde indirme işlemi kesilir. Halat gevşekliğini önleme düzeni olmasaydı halat, halat tamburundan daha fazla açılabilirdi ve gevşek şekilde sarkabilirdi ve takılabilirdi ve halat tamburuna yeniden sarılırken muhtemelen doğru konumda ve doğru gerginlikte olmazdı.
Yük kancasında ölçülen yükte bir yük bağlama gereci (örn. travers) dikkate alınabilir, böylece bunun yükü ölçülen yükten çıkarılır. Minimum yük, KranOS'de ayarlanabilir. Ağırlık göstergesi "Dara" fonksiyonuyla sıfırlanmışsa bu durum halat gevşekliğini önleme düzeni için dikkate alınmaz.
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı oturum açmış olmalıdır.
Halat gevşekliğini önleme düzeninin ayarlanması
Genel bakış: KranOS'de gezinme |
|---|
'SERVICE' (Servis) kullanıcısı 🡪 "Load-controlled switching point" |
- 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bkz. "KranOS’ta oturum açın ve giriş yapın".
- Başlangıç penceresinde: "Ayarlar" menüsünde (üç yatay çubuk) "Load-controlled switching point" menü öğesine tıklayın.
Halat gevşekliğini önleme düzeninin ayarlanması
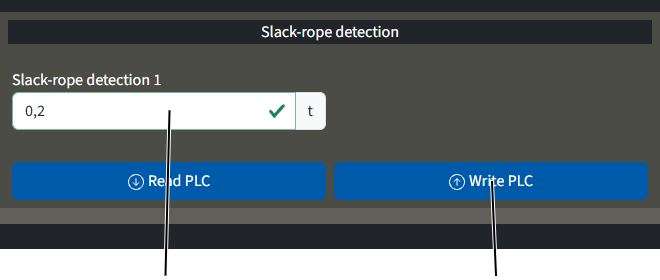
- "Load-controlled switching points" pencere menüsü belirir.
- Güncel ayarlar görüntülenir.
- İndirme işleminin kesileceği minimum yükü girin.
Burada örn. bir yük bağlama gerecinin ağırlığı girilebilir.
- "Write PLC" düğmesine tıklayın.
Hareket profilleri (vinç hareket profili, kedi arabası hareket profili) için gelişmiş parametrelerin ayarlanması
Hareket eksenlerinin hareket profillerindeki (vinç hareket profili, kedi arabası hareket profili) hızlanma ve frenleme süreleri ve maksimum ve minimum hızları kişisel ihtiyaçlar doğrultusunda ayarlanabilir.
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı oturum açmış olmalıdır.
Hareket profili için parametrelerin açılması
Genel bakış: KranOS'de gezinme |
|---|
'SERVICE' (Servis) kullanıcısı 🡪 "Crane travel" 🡪 "Crane travel profile parameter" |
'SERVICE' (Servis) kullanıcısı 🡪 "Trolley travel" 🡪 "Trolley travel profile parameter" |
- 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bkz. "KranOS’ta oturum açın ve giriş yapın".
- Ana menüde istediğiniz vinç hareket eksenini seçin (örn. vinç hareketi).
- İstenen vinç hareket ekseni ile ilgili pencere belirir.
- "Ayarlar" menüsünde (üç yatay çubuk) "Crane travel profile parameter" (ya da "Trolley travel profile parameter") menü öğesine tıklayın.
Hareket profili için parametrelerin ayarlanması
- İlgili vinç hareket ekseni için "Parameter" penceresi belirir.
- Güncel değerler görüntülenir.
- İstediğiniz değerleri ayarlayın.
HızHızlanma süresi ve frenleme süresi
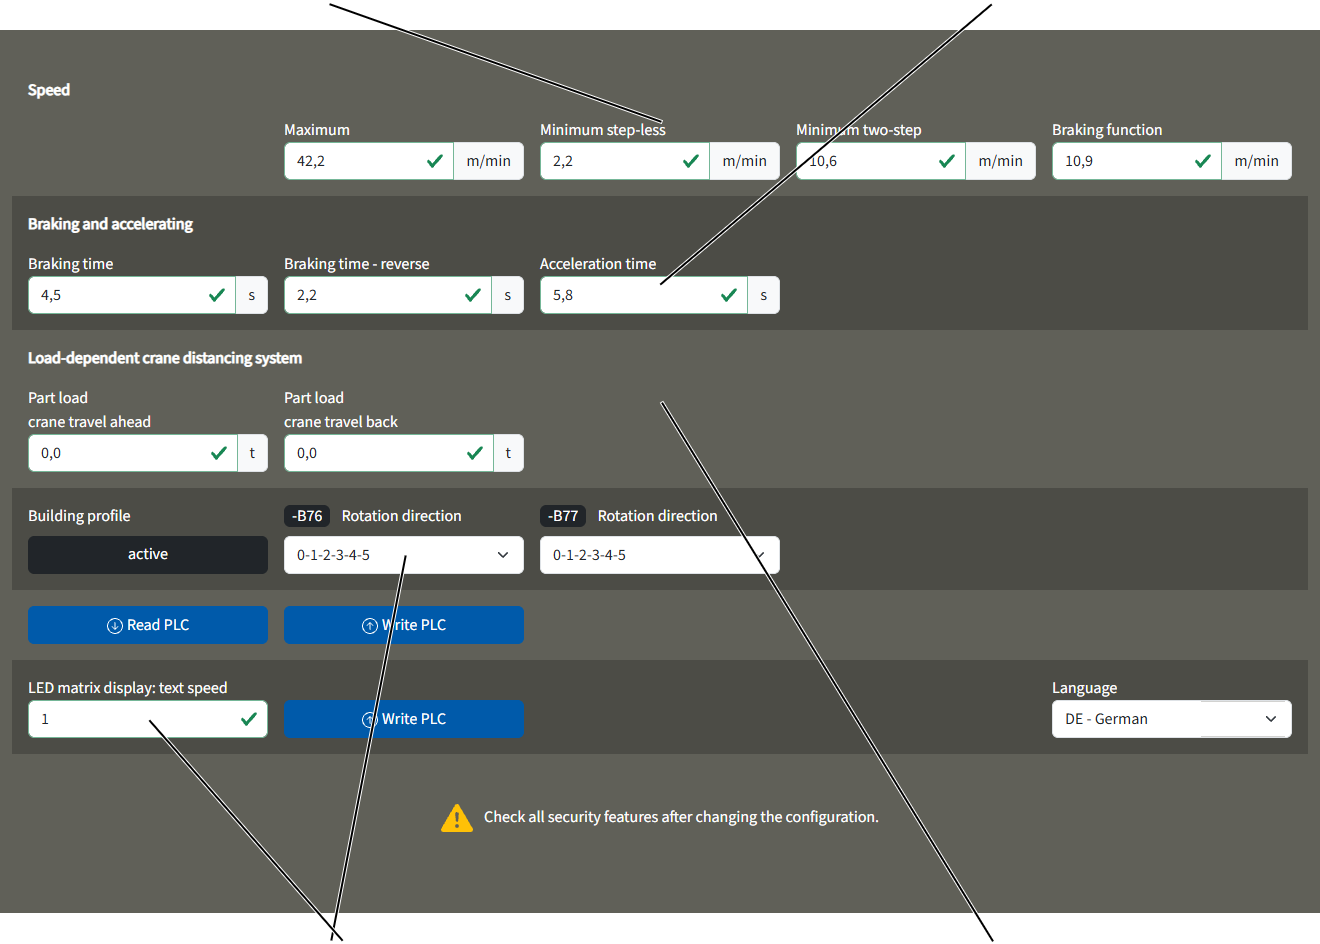
"Speed" bölümü:
Bu bölüm, çeşitli hareket profilleri ile bağlantılı olarak vincin (veya kedi arabasının) maksimum ve minimum hareket hızı ile ilgilidir.
Vinç (veya kedi arabası) düşük değerlerde daha yavaş, yüksek değerlerde daha hızlı hareket eder.
Hareket profilleri, "Movement profile" sayfasında seçilebilir. Bkz. "Hareket profillerinin seçilmesi".
- "Maximum": Vincin (veya kedi arabasının) maksimum hareket hızı.
Kademesiz hareket profilinde: Vinç (veya kedi arabası), buton ikinci kademeye basıldığında ve basılı tutulduğunda maksimum bu hareket hızına ulaşır.
İki kademeli hareket profilinde: Vinç (veya kedi arabası), buton ikinci kademeye getirilip basılı tutulduğunda bu hareket hızına hızlandırılır.
- "Minimum step-less": Bu, vincin (veya kedi arabasının) kademesiz hareket profilinde hareket edebileceği en ağır hareket hızıdır.
Vinç (kedi arabası), buton birinci kademeye getirilip basılı tutulduğunda bu hareket hızına hızlandırılır.
- "Minimum two-step": Bu, vincin (veya kedi arabasının) iki kademeli hareket profilinde hareket edebileceği en ağır hareket hızıdır.
Vinç (veya kedi arabası), buton birinci kademeye getirilip basılı tutulduğunda bu hareket hızına hızlandırılır.
- "Önceden durdurma tertibatı": Önceden durdurma tertibatının hareket sınırlayıcı anahtarına basıldığında vincin (veya kedi arabasının) düşürüldüğü hareket hızı.
"Braking and accelerating" bölümü:
Bu bölüm, çeşitli hareket profilleri ile bağlantılı olarak vincin (veya kedi arabasının) frenleme süresi ve hızlanma süresi ile ilgilidir.
Hareket tahrik düzeni düşük değerlerde daha hızlı, yüksek değerlerde daha yavaş frenler veya hızlanır.
Hareket profilleri, "Movement profile" sayfasında ayarlanabilir. Bkz. “Hareket profillerinin seçilmesi”.
- "Braking time": Hareket tahrik düzeninin hareket hızından frenlendiği süre.
Girilen süre, her zaman tip levhası uyarınca maksimum hareket hızından durana kadar tam frenleme yapılan süredir.
Buton ikinci veya birinci kademedeyken bırakıldığında hareket tahrik düzeni bu değer ile frenler.
- "Braking time - reverse": Hareket tahrik düzeninin ters yönde hareket ederken hareket hızından frenlendiği süre.
Girilen süre, her zaman tip levhası uyarınca maksimum hareket hızından durana kadar tam frenleme yapılan süredir.
Buton ikinci veya birinci kademedeyken bırakıldığında ve doğrudan karşı yön butonuna basılıp basılı tutulduğunda hareket tahrik düzeni bu değer ile frenler.
- "Acceleration time": Hareket tahrik düzeninin hareket hızına çıktığı süre.
Girilen süre, her zaman tip levhası uyarınca dururken maksimum hareket hızına çıkma süresidir.
Hareket tahrik düzeni dururken buton birinci kademeye basıldığında veya buton ikinci kademeye basılıp basılı tutulduğunda hareket tahrik düzeni bu değerle hızlandırılır.
Diğer bölümler:
- Sadece vinç hareket profilinde: "Part load crane travel ahead" ve "Part load crane travel back": Yüke bağlı vinç mesafesi denetleyicisinin devreye gireceği yük. Bkz. "Vinç hareket eksenlerinin durumunun görüntülenmesi". Yük, her iki hareket yönü için ayrı ayrı ayarlanabilir.
Genel (yükten bağımsız) vinç mesafesi denetleyicisi olduğunda buraya girilen değerin bir önemi yoktur.
- "Building profile": Vinç için bir atölye profili mevcut olup olmadığını gösterir.
- "LED matrix display: text speed": Nokta matris LED göstergesindeki yazının akış hızı. Yazı, düşük değerlerde daha hızlı, yüksek değerlerde daha yavaş ilerler.
Ayarlanan metin hızı doğrudan nokta matris LED göstergesine kaydedilir, PLC'ye kaydedilmez. O nedenle giriş alanı yanındaki "Write PLC" düğmesine ayrıca basılmalıdır. Ayrıca nokta matris LED göstergesine kaydedilen güncel değer burada gösterilmez.
Nokta matris LED göstergesi için ayarlı dil "Language" açılır menüsünden seçilebilir.
- –B76 ve –B77 (vinci hareket ettirmek için) veya –B56 ve –B57 (kedi arabasını hareket ettirmek için) için "Rotation direction": Atölye profili kontrol düzeni için kullanılan iki adet çapraz kol anahtarının dönüş yönü. 0 ile 5 arası rakamlar, çapraz kol anahtarlarının anahtarlama konumlarını belirtir. Çapraz kol anahtarında küçük bir oktan okunabilirler.
Çapraz kol anahtarı doğru yönde monte edilmişse (yerleşim planı uyarınca montaj, gövde altta, anahtarlama istavrozu üstte), vinç ileri veya kedi arabası sağa hareket ettiğinde anahtarlama konumlarını azalan düzende (5‑4‑3‑2‑1‑0) devreye alır.
Çapraz kol anahtarı baş aşağı monte edilmişse (yerleşim planı uyarınca montaj, gövde üstte, anahtarlama istavrozu altta), vinç ileri veya kedi arabası sağa hareket ettiğinde anahtarlama konumlarını artan düzende (0‑1‑2‑3‑4‑5) devreye alır.
Strok profili için gelişmiş parametrelerin ayarlanması
Strok profilinin hızlanma ve frenleme süreleri ve maksimum ve minimum hızları, kişisel ihtiyaçlar doğrultusunda ayarlanabilir.
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı oturum açmış olmalıdır.
Strok profili için parametrelerin açılması
Genel bakış: KranOS'de gezinme |
|---|
'SERVICE' (Servis) kullanıcısı 🡪 "Hoist" 🡪 "Hoist profile parameter" |
- 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bkz. "KranOS’ta oturum açın ve giriş yapın".
- Ana menüde istediğiniz kaldırma tertibatını seçin (örn. kaldırma tertibatı 1).
- İstenen kaldırma tertibatı ile ilgili pencere belirir.
- "Ayarlar" menüsünde (üç yatay çubuk) "Hoist profile parameter" üzerine tıklayın.
Strok profili için parametrelerin ayarlanması
- İlgili vinç hareket ekseni için "Parameter" penceresi belirir.
- Güncel değerler görüntülenir.
- İstediğiniz değerleri ayarlayın.
"Speed" bölümü:
"Braking and accelerating" bölümü:"Speed super precision lifting" ve "Braking and acceleration in super
precision lifting" bölümleri
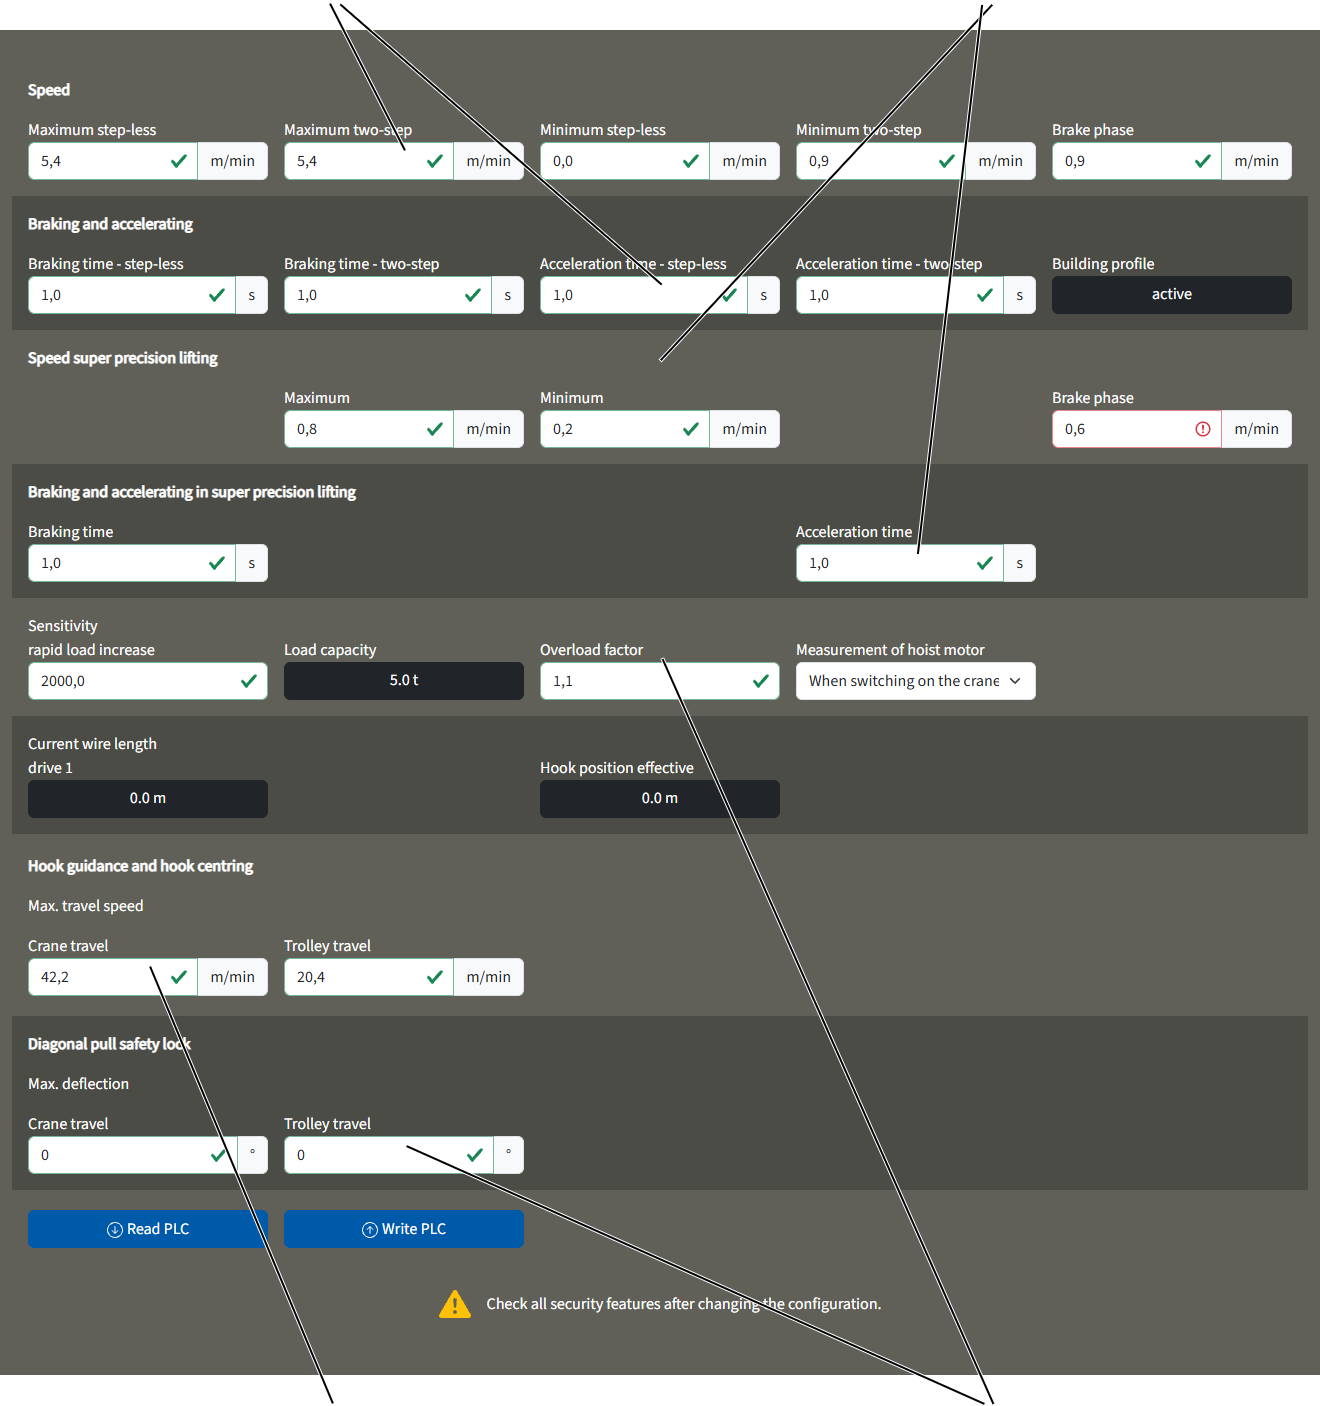
"Diagonal pull safety lock" bölümü
"Speed" bölümü:
Bu bölüm, çeşitli hareket profilleri ile bağlantılı olarak kaldırma tertibatının maksimum ve minimum kaldırma hızı ile ilgilidir.
Kaldırma tertibatı, değer düşük olduğunda daha yavaş kaldırır/indirir, değer yüksek olduğunda daha hızlı kaldırır/indirir.
Hareket profilleri, "Movement profile" sayfasında seçilebilir. Bkz. “Hareket profillerinin seçilmesi”.
- "Maximum step-less": Kademesiz hareket profilinde maksimum strok hızı.
Kaldırma tertibatı, buton ikinci kademeye getirilip basılı tutulduğunda maksimum bu kaldırma hızına hızlandırılır.
Çift strok hızında (opsiyon): Kaldırma tertibatı çift strok hızıyla kaldırma ve indirme işlemi gerçekleştirebiliyorsa, bu giriş alanındaki değer mümkün olan maksimum ilave kaldırma hızı için geçerlidir (tip levhası uyarınca kaldırma hızının %100'ü üzerinde). Kaldırma hızı, kaldırma motorunun tip levhasında ve teknik verilerde belirtilmiştir ve burada iki katına kadar arttırılabilir. Gerçekte mümkün olan maksimum kaldırma hızı (%100 üstü), asılı olan yüke bağlıdır ve asılı olan yüke göre otomatik olarak düşürülür.
- "Maximum two-step": İki kademeli hareket profilinde maksimum strok hızı.
Kaldırma tertibatı, buton ikinci kademeye getirilip basılı tutulduğunda bu kaldırma hızına hızlandırılır.
Çift strok hızında (opsiyon): Kaldırma tertibatı çift strok hızıyla kaldırma ve indirme işlemi gerçekleştirebiliyorsa, bu giriş alanındaki değer mümkün olan maksimum ilave kaldırma hızı için geçerlidir (tip levhası uyarınca kaldırma hızının %100'ü üzerinde). Kaldırma hızı, kaldırma motorunun tip levhasında ve teknik verilerde belirtilmiştir ve burada iki katına kadar arttırılabilir. Gerçekte mümkün olan maksimum kaldırma hızı (%100 üstü), asılı olan yüke bağlıdır ve asılı olan yüke göre otomatik olarak düşürülür.
- "Minimum step-less": Kademesiz hareket profilinde en düşük kaldırma hızı.
Buton birinci kademeye getirilip basılı tutulduğunda kaldırma tertibatı bu kaldırma hızına hızlandırılır.
- "Minimum two-step": İki kademeli hareket profilinde en düşük kaldırma hızı.
Buton birinci kademeye getirilip basılı tutulduğunda kaldırma tertibatı bu kaldırma hızına hızlandırılır.
- "Brake phase": Kaldırma tertibatının fren evresinde, kaldırma sınır anahtarı devreye girmeden hemen önce frenlendiği kaldırma hızı.
"Braking and accelerating" bölümü:
Bu bölüm, çeşitli hareket profilleri ile bağlantılı olarak kaldırma tertibatının frenleme süresi ve hızlanma süresi ile ilgilidir.
Kaldırma tertibatı tahrik düzeni düşük değerlerde daha hızlı, yüksek değerlerde daha yavaş frenler veya hızlanır.
Hareket profilleri, "Movement profile" sayfasında seçilebilir. Bkz. “Hareket profillerinin seçilmesi”.
- "Braking time - step-less": Kaldırma tertibatı tahrik düzeninin kademesiz hareket profilinde frenlendiği süre.
Girilen süre, her zaman tip levhası uyarınca maksimum strok hızından durana kadar tam frenleme yapılan süredir.
Buton ikinci veya birinci kademedeyken bırakıldığında, buton tekrar birinci kademeye getirilene kadar kaldırma tertibatı bu değer ile frenler.
Çift strok hızında (opsiyon): Belirtilen değer, tip levhası uyarınca kaldırma hızını esas alır. Çift strok hızında, gerçek vinç işletiminde frenleme süresi de yüke bağlı olarak iki katına çıkar.
- "Braking time - two-step": Kaldırma tertibatı tahrik düzeninin iki kademeli hareket profilinde frenlendiği süre.
Girilen süre, her zaman tip levhası uyarınca maksimum strok hızından durana kadar tam frenleme yapılan süredir.
Buton ikinci veya birinci kademedeyken bırakıldığında kaldırma tertibatı bu değer ile frenler.
Çift strok hızında (opsiyon): Belirtilen değer, tip levhası uyarınca kaldırma hızını esas alır. Çift strok hızında, gerçek vinç işletiminde frenleme süresi de yüke bağlı olarak iki katına çıkar.
Çok küçük bir değerle, frekans invertörlü kaldırma tertibatlarında da kontaktör kontrollü bir kaldırma tertibatının frenleme davranışını anımsatan spontane bir frenleme davranışı mümkündür.
- "Acceleration time - step-less": Kaldırma tertibatı tahrik düzeninin kademesiz hareket profilinde hızlandığı süre.
Girilen süre, her zaman tip levhası uyarınca dururken maksimum strok hızına çıkma süresidir.
Kaldırma tertibatı dururken buton birinci kademeye basıldığında veya buton ikinci kademeye basılıp basılı tutulduğunda kaldırma tertibatı bu değerle hızlandırılır.
Çift strok hızında (opsiyon): Belirtilen değer, tip levhası uyarınca kaldırma hızını esas alır. Çift strok hızında, gerçek vinç işletiminde hızlanma süresi de yüke bağlı olarak iki katına çıkar.
- "Acceleration time - two-step": Kaldırma tertibatı tahrik düzeninin iki kademeli hareket profilinde hızlandığı süre.
Girilen süre, her zaman tip levhası uyarınca dururken maksimum strok hızına çıkma süresidir.
Kaldırma tertibatı dururken buton birinci kademeye basıldığında veya buton ikinci kademeye basılıp basılı tutulduğunda kaldırma tertibatı bu değerle hızlandırılır.
Çift strok hızında (opsiyon): Belirtilen değer, tip levhası uyarınca kaldırma hızını esas alır. Çift strok hızında, gerçek vinç işletiminde frenleme süresi de yüke bağlı olarak iki katına çıkar.
Çok küçük bir değerle, frekans invertörlü kaldırma tertibatlarında da kontaktör kontrollü bir kaldırma tertibatının hızlanma davranışını anımsatan spontane bir hızlanma davranışı mümkündür.
"Speed super precision lifting" ve "Braking and acceleration in super precision lifting" bölümleri:
Bu bölümler, kaldırma tertibatının maksimum ve minimum strok hızının yanı sıra süper hassas kaldırma düzeni fonksiyonu ile bağlantılı olarak frenleme süresi ve hızlanma süresi ile ilgilidir.
Süper hassas kaldırma düzeni opsiyonu olduğunda kaldırma tertibatı oldukça düşük bir kaldırma hızına düşürülebilir. Bu sayede yük oldukça hassas bir şekilde konumlandırılabilir.
Kutupları değiştirilebilir kaldırma tertibatı tahrik düzenlerinde frekans invertörü aktif süper hassas kaldırma düzeninde yüksek kaldırma hızı için sargıdan düşük kaldırma hızı için sargıya alınır.
Tek sargılı kutupları değiştirilemeyen kaldırma tertibatı tahrik düzenlerinde (örn. GM7000.2) kaldırma motorunun devir sayısı ayrı bir mutlak değer vericisinin frekans invertörü tarafından denetlenir ve bu sayede çok düşük kaldırma hızlarında bile tam tork sağlanır ve böylece yük, fren kullanılmadan da durdurulabilir.
Bu bölümdeki ayarlar, gerçekte vinçte kullanılan teknolojiyle ilgilidir, yani hem kutup değiştirmeli kaldırma tertibatı tahrik düzenlerinde süper hassas kaldırma düzeni hem de kutupları değiştirilemeyen kaldırma tertibatı tahrik düzenleri ile ilgilidir.
Süper hassas kaldırma düzeni, verici veya asılı butonlu kumanda ile açılabilir ve kapatılabilir.
Bu bölümlere girilen değerler (frenleme süresi, maksimum hız, minimum hız, hızlanma süresi, fren evresi hızı), süper hassas kaldırma düzeni, vericiden veya asılı butonlu kumandadan etkinleştirildiğinde geçerlidir.
Değerlerin anlamları "Hız" ve "Braking and accelerating" bölümlerindekiyle aynıdır.
Diğer bölümler:
- "Sensitivity Rapid load increase": Yükün ani hareketle kaldırıldığını saptama hassasiyeti. Görüntülenen sayı, süreye ve ölçülen yüke bağlı olan bir eşik değerdir. Sayı küçüldükçe ABUControl, hızlı yük artışına daha hassas tepki verir. Hızlı yük artışı ölçümü genelde kaldırma butonuna basıldıktan 50 ms sonra gerçekleşir. Hızlı yük artışı kaydedildiğinde, kaldırma tertibatı düşük kaldırma hızına frenler, düşük kaldırma hızını 2 saniye boyunca muhafaza eder ve buton yeniden 2. kademeye getirildiğinde tekrar hızlanır.
- "Load capacity": Kaldırma tertibatının maksimum yük taşıma kapasitesi.
- "Overload factor": Aşırı yüke karşı emniyet tertibatının devreye girdiği, maksimum yük taşıma kapasitesinin faktörü (birkaç katı).
- "Measurement of hoist motor": Burada, vinç devreye alındığında kaldırma motorunun elektrikli olarak ölçümlenip ölçümlenmeyeceği ayarlanır. Ölçümleme sırasında kaldırma motorunun belirli elektriksel değerleri bir test akımıyla kontrol edilir, devreye alma sırasında vinç ilk çalıştırıldığında elde edilen ölçüm sonuçlarıyla karşılaştırılır ve frekans invertörü buna göre ayarlanır. Bu şekilde, frekans invertörü, çalışma sırasında kaldırma motorunun termal durumunu hesaba katabilir. Normalde vincin devreye alınması sırasındaki ölçüm işlevi etkindir. Daha eski frekans invertörlerinde (ATV32) ölçümün devre dışı bırakılması ve frekans invertörünün yeniden parametrelenmesi gerekebilir.
- "Current wire length Drive 1": Güncel olarak halat tamburundan halat ucu bağlantı noktasına kadar açılan tüm halatın uzunluğu.
İkiz kaldırma tertibatı olduğunda: Ayrıca "Current wire length Drive 2". Bu durumda görüntülenen değer, o anda halat tamburundan dengeleyici halat makarasına (halatlı palanga üst kısmındaki veya alt palangadaki orta avara kasnağına) kadar açılan halatın uzunluğudur.
- "Hook position effective": Halat uzunluğu bazında kanca pozisyonu (Halat tamburunun ortası ile alt palanga avara kasnağının ortası arasındaki mesafe). Bu bağlamda halat donam sayısı ve ikiz kaldırma tertibatlarında iki halat tamburu dikkate alınır.
Yalnızca kontaktör kontrollü kaldırma tertibatında
"Speed", "Braking and accelerating", "Speed super precision lifting", "Braking and accelerating in super prcision lifting" bölümleri ve "Measurement of hoist motor" seçim alanı KranOS'de görüntülenir, ancak girilen değerler değerlendirilmez.
Kontaktör kontrollü bir kaldırma tertibatında kaldırma motorunun yavaş ve hızlı sargısı kontaktörler ile anahtarlanmaktadır. Hız, frenleme süresi ve hızlanma süresi ise kaldırma motorunun fiziksel özelliklerine göre belirlenir ve bir frekans invertörü tarafından ayarlanmaz.
"Hook guidance and hook centring" bölümü
- "Max. travel speed": Buradan vinç hareketinin ve kedi arabası hareketinin maksimum hareket hızının aktif kanca kılavuzunda ve kanca merkezlemesinde ne kadar yüksek olacağı ayarlanır.
"Diagonal pull safety lock" bölümü:
- "Max. deflection": Buradan vinç hareketinde ve kedi arabası hareketinde halatın maksimum sapmasının (derece olarak) ne kadar yüksek olacağı ayarlanır. Bu değer aşılırsa ya tüm vinç ya da sadece kaldırma hareketi durur.
Diyagonal çekme emniyeti ancak vinç bir açı ölçer ile donatılmışsa ve kalibrasyon tamamlanmışsa mevcut olur (bakınız "Açı ölçer kalibrasyonu").
Sallanmayı sönümleme tertibatının etkinleştirilmesi ve devre dışı bırakılması
Sallanmayı sönümleme tertibatının doğru çalışması için kaldırma takımının uzunluğu doğru ayarlanmış olmalıdır.
Sallanmayı sönümleme tertibatını açma, kapatma ve ayarlama işlemi konforlu ve hızlı bir şekilde ABURemote vericisi üzerinden gerçekleştirilebilir. Bakınız "ABURemote" el kitabı.
Sallanmayı önleme tertibatı, alternatif olarak KranOS üzerinden açılabilir, kapatılabilir ve ayarlanabilir. Sallanmayı önleme tertibatı, KranOS üzerinden açılmışsa yine oradan kapatılmalıdır. KranOS'deki ayar, ABURemote vericisinden bağımsızdır ve burada görüntülenmez.
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı oturum açmış olmalıdır.
Sallanmayı sönümleme tertibatının açılması
Genel bakış: KranOS'de gezinme |
|---|
'SERVICE' (Servis) kullanıcısı 🡪 "Hoist" 🡪 "Hoist profile parameter" 🡪 "Sway control parameter" |
- 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bkz. "KranOS’ta oturum açın ve giriş yapın".
- Ana menüde istediğiniz kaldırma tertibatını seçin (örn. kaldırma tertibatı 1).
- İstenen kaldırma tertibatı ile ilgili pencere belirir.
- "Ayarlar" menüsünde (üç yatay çubuk) "Hoist profile parameter" menü öğesine tıklayın.
- "Hoist profile parameter" penceresi belirir.
- "Ayarlar" menüsünde (üç yatay çubuk) "Sway control parameter" menü öğesine tıklayın.
Sallanmayı sönümleme tertibatının ayarlanması ve etkinleştirilmesi
"Lifting tackle" giriş alanı
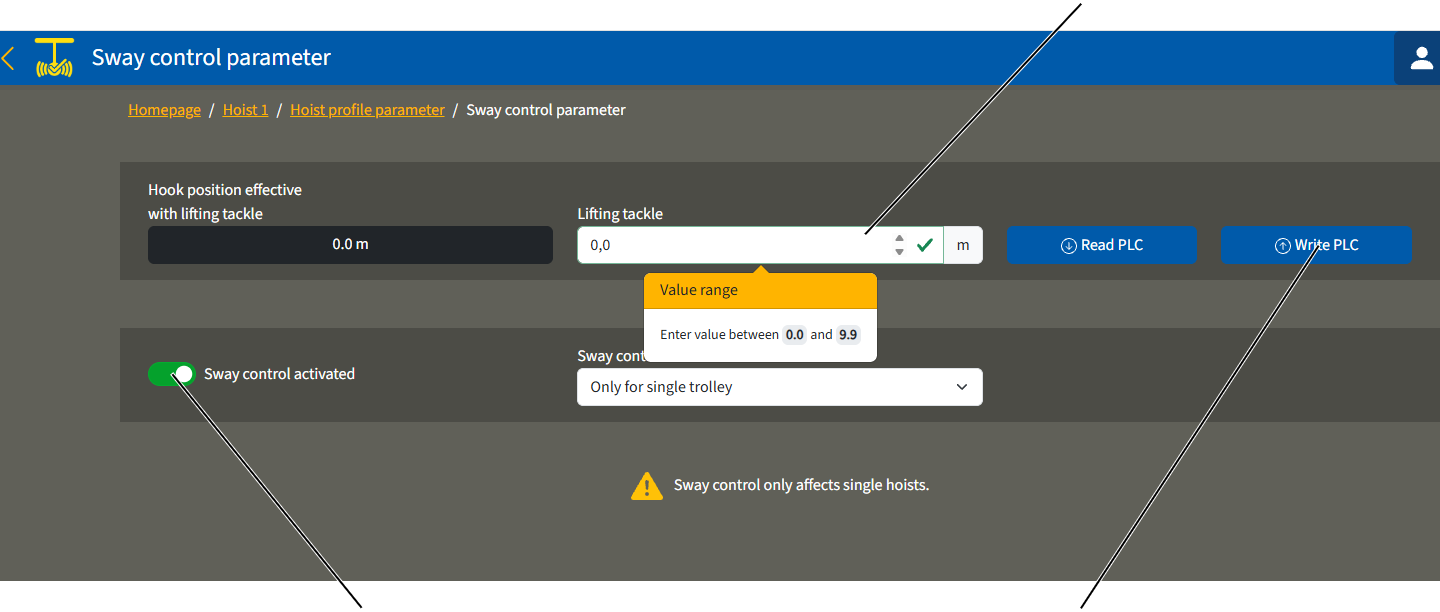
- "Sway control parameter" penceresi belirir.
Kaldırma takımının uzunluğunu girin:
- "Lifting tackle" giriş alanına yük kancası ve yükün ağırlık noktası arasındaki mesafeyi girin. Böylece kaldırma takımının uzunluğu dikkate alınır.
El kitabındaki "ABUS telsizle kumanda ABURemote" bölümüne bakınız.
- "Write PLC" düğmesine tıklayın.
Sallanmayı sönümleme tertibatının devreye alınması:
- "Sway control" şalterine tıklayın.
- Şalterin arka planı yeşil olur.
- Sallanmayı sönümleme tertibatı şimdi etkinleştirilmiştir.
Sallanmayı sönümleme tertibatının devre dışı bırakılması:
- "Sway control" şalterine tıklayın.
- Şalterin arka planı artık yeşil olmaz.
- Sallanmayı sönümleme tertibatı şimdi devre dışı bırakılmıştır.
Birden fazla kedi arabası için sallanmayı sönümleme tertibatının serbest bırakılması
Sallanmayı sönümleme tertibatı şimdilik sadece tek bir kaldırma tertibatı olduğunda veya ayrı kumandaya sahip birden fazla kedi arabalı bir vinçte, o anda kullanılmayan kedi arabası park pozisyonunda olduğunda çalışır (kaldırma üst konum sınırlayıcısına yük kancası ile hareket edilmiştir).
Birden fazla kedi arabası birlikte işletilirken veya tandem işletiminde sallanmayı sönümleme tertibatı ayrıca serbest bırakılmalıdır.
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı oturum açmış olmalıdır.
Sallanmayı sönümleme tertibatının açılması
Genel bakış: KranOS'de gezinme |
|---|
'SERVICE' (Servis) kullanıcısı 🡪 "Hoist" 🡪 "Hoist profile parameter" 🡪 "Sway control parameter" |
- 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bkz. "KranOS’ta oturum açın ve giriş yapın".
- Ana menüde istediğiniz kaldırma tertibatını seçin (örn. kaldırma tertibatı 1).
- İstenen kaldırma tertibatı ile ilgili pencere belirir.
- "Ayarlar" menüsünde (üç yatay çubuk) "Hoist profile parameter" menü öğesine tıklayın.
- "Hoist profile parameter" penceresi belirir.
- "Ayarlar" menüsünde (üç yatay çubuk) "Sway control parameter" menü öğesine tıklayın.
Münferit bir kedi arabası veya birden fazla kedi arabası için sallanmayı sönümleme tertibatının serbest bırakılması
"Sway control available" açılır menüsü
- "Sway control parameter" penceresi belirir.
- Sallanmayı sönümleme tertibatının serbest bırakılması:
- "Only for single trolley": Sallanmayı sönümleme tertibatı sadece tek bir kaldırma tertibatı olduğunda veya ayrı kumandaya sahip birden fazla kedi arabalı bir vinçte, o anda kullanılmayan kedi arabası park pozisyonunda olduğunda etkinleştirilebilir (kaldırma üst konum sınırlayıcısına yük kancası ile hareket edilmiştir).
- "Single and multiple trolleys (joint operation)": Sallanmayı sönümleme tertibatı sadece tek bir kaldırma tertibatı olduğunda, ayrı kumandaya sahip birden fazla kedi arabalı bir vinçte veya birlikte işletimde ve tandem işletiminde iki vinç olduğunda etkinleştirilebilir.
Birden fazla kedi arabası için sallanmayı sönümleme tertibatına ilişkin uyarı bilgileri:
Sallanmayı sönümleme tertibatı hesaplaması, birden fazla kedi arabası birlikte işletilirken veya tandem işletiminde sadece, vinç operatörü tarafından bu koşullar dikkate alındığında doğru çalışır:
- Vincin ve kedi arabasının ürün modeli ve ürün büyüklüğü aynı olmalıdır.
- Yük doğru bağlanmalıdır:
Kanca pozisyonu
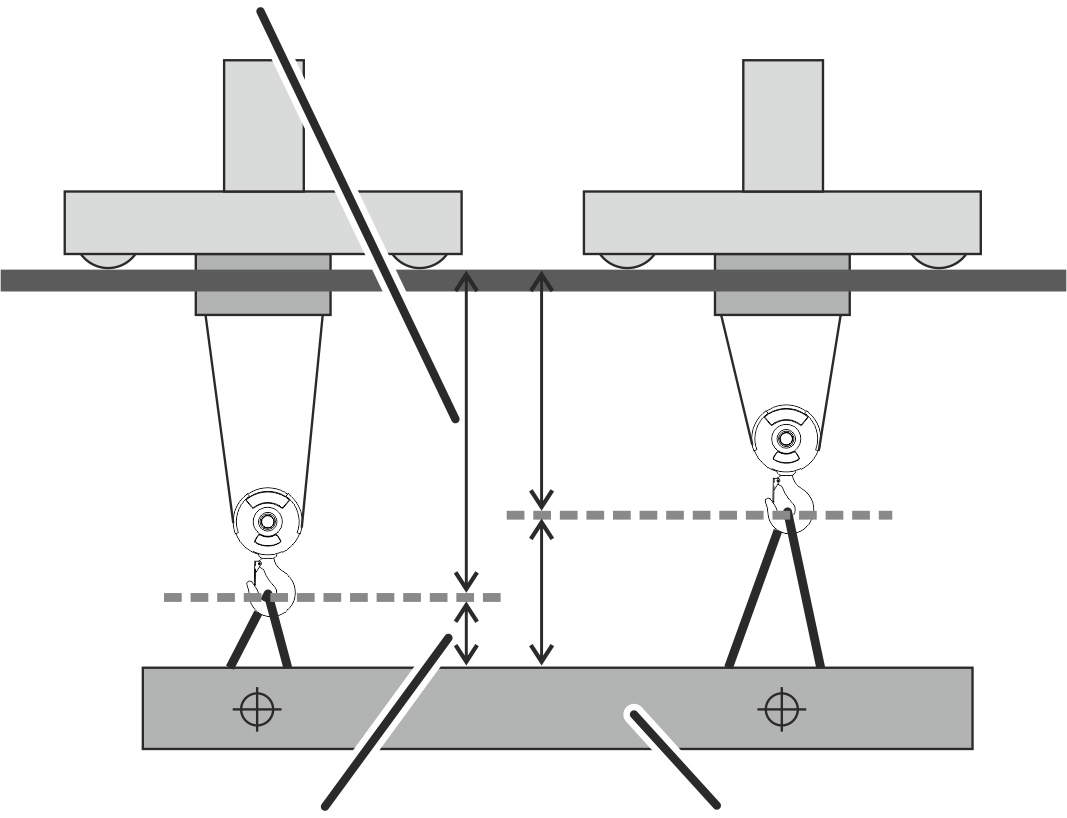
Kanca pozisyonu
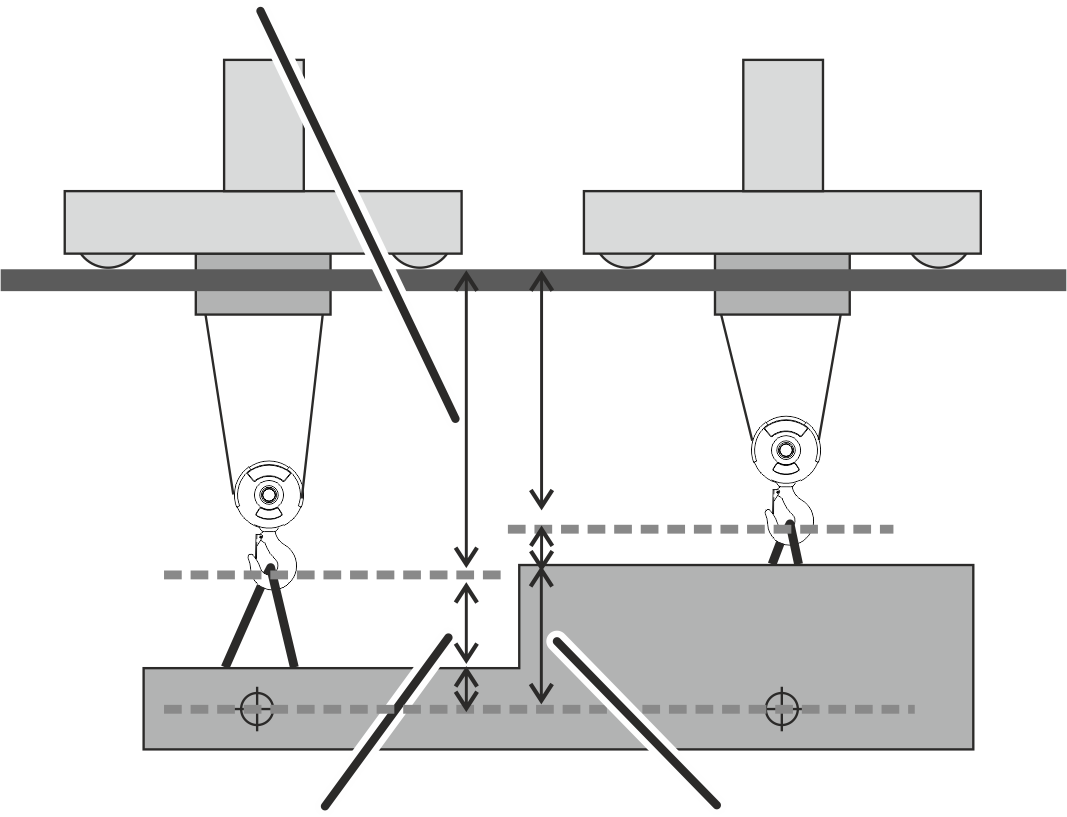
- Kaldırma takımının uzunluğu girilmelidir:
Birden fazla kedi arabası birlikte işletilirken kedi arabası 1'in kaldırma takımının uzunluğu girilmelidir.
Tandem işletimde birinci vincin kaldırma takımının uzunluğu girilmelidir. Birinci vincin IP adresi 192.168.1.1'dir
Kanca asistanının (kanca kılavuzu ve kanca merkezlemesi) ayarlanması
Kanca kılavuzu ile yük kancası elle yürütülebilir. Yük kancasının saptırıldığı veya çekildiği yöne doğru hem vinç hem de kedi arabası hareket eder. Kanca merkezlemesi işlevi ile yük bağlandığında "lift" işlemi sırasında yük kancası otomatik olarak yükün üzerinde dikey olarak hizalanır. Böylece yükün diyagonal çekilmesi engellenir. Sabit noktalı traversteki veya kedi arabası çatkı çerçevesindeki açı ölçer halatın sapmasını ölçer.
Not:
Kanca merkezlemesi yardımcı bir işlevdir. Bunun sorumluluğu vinç operatöründedir. Vinç operatörü yükün diyagonal çekme ile kaldırılmamasına dikkat etmelidir.
Genel bakış: KranOS'de gezinme |
|---|
'SERVICE' kullanıcısı 🡪 "Movement profile" |
- 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bkz. "KranOS’ta oturum açın ve giriş yapın".
- "Ayarlar" menüsünde (üç yatay çubuk) "Movement profile" menü öğesine tıklayın.
- "Movement profile" pencere menüsü belirir.
Kanca kılavuzunun/kanca merkezlemesinin etkinleştirilmesi/devre dışı bırakılması
- "Hook guidance and hook centring" şalteri ile işlevi etkinleştirin ya da devre dışı bırakın.
- Şalterin arka planı kırmızı olur.
"Hook guidance and hook centring" şalterini etkinleştirme/devre dışı
bırakmaKanca kılavuzu
kanca merkezlemesi hassasiyeti
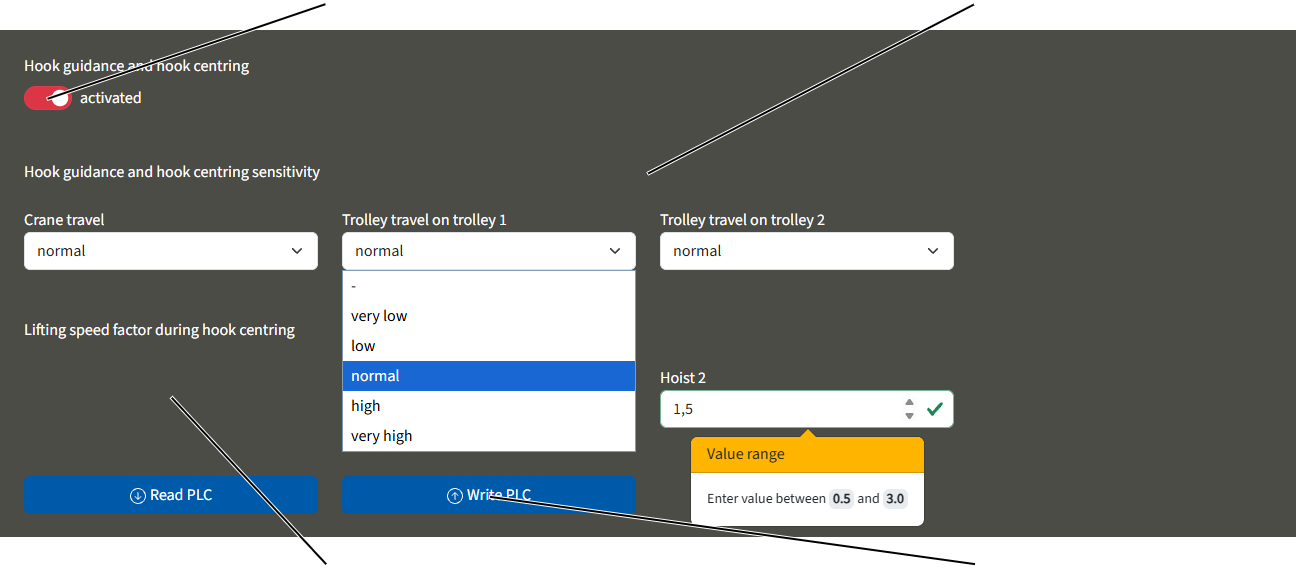
Hassasiyet ayarı
- İlgili açılır menü üzerinden vinci hareket ettirme kedi arabasını hareket ettirme için kanca asistanı hassasiyetini ayarlayın.
- "Write PLC" düğmesine tıklayın ve parametrelerin KranOS'a alındığından emin olun.
Kaldırma hızı faktörünün ayarlanması
Kaldırma hızı faktörü üzerinden kaldırma tertibatının etkin kanca merkezlemesi ile ne kadar hızlı kalkacağı ayarlanabilir. Girilen değer 0,5 ve 3,0 arasında olmalıdır.
- İlgili kaldırma tertibatının "Lifting speed factor during hook centring" için giriş alanına tıklayın.
- İstediğiniz değeri girin.
Değer 1, tam olarak fren evresinin kaldırma hızına karşılık gelir. 1 altındaki değerlerde kaldırma hızı, ayarlı fren evresinden daha yavaş olur. 1 üzerrindeki değerlerde kaldırma hızı, fren evresinden daha hızlı olur. Ayrıca bakınız "Strok profili için gelişmiş parametrelerin ayarlanması".
- "Write PLC" düğmesine tıklayın.
- Değer kaydedildi.
Not:
Çok yüksek ayarlanmış bir faktörde yük, kedi arabası yükün üzerine merkezlenmeden önce kaldırılabilir. Bu da yükün sallanmasına neden olabilir.
Konumlandırma kumandası noktalarının uyarlanması
KranOS'ta, daha önce ABURemote ile Teach-in fonksiyonunda kaydedilmiş konumlandırma kumandası noktaları sonradan tek tek düzenlenebilir. "ABUControl'da konumlandırma kumandası: Tek noktaların tanıtılması" ABURemote el kitabına bakınız. Lineer konumlandırma kumandası LIN ve manuel konumlandırma kumandası için sonradan uyarlama yapmak mümkündür. Noktadan noktaya PTP konumlandırma kumandasında ise bu mümkün değildir, çünkü rota içindeki noktalar değiştirilemez.
Lineer konumlandırma kumandası LIN ve manuel konumlandırma kumandası için toplamda 127 konum oluşturulabilir.
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı oturum açmış olmalıdır.
Vinç yürüme yolu uzunluğunun hesaplanması:
Konumlandırma kumandası için konumlar oluşturabilmek için vinç yürüme yolunun uzunluğu bilinmelidir. Bu bilinmiyorsa KranOS'ta vinç yürüme yolu uzunluğu hesaplanabilir.
Vinç yürüme yolu 262 m'lik bir uzunluğu aşarsa da vinç yürüme yolu uzunluğu hesaplanmalıdır.
Genel bakış: KranOS'de gezinme |
|---|
'SERVICE' (Servis) kullanıcısı 🡪 "Positioning control" |
- 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bkz. "KranOS’ta oturum açın ve giriş yapın".
- Başlangıç penceresinde: "Ayarlar" menüsünde (üç yatay çubuk) "Positioning control" menü öğesine tıklayın.
- "Positioning control" penceresi gösterilir.
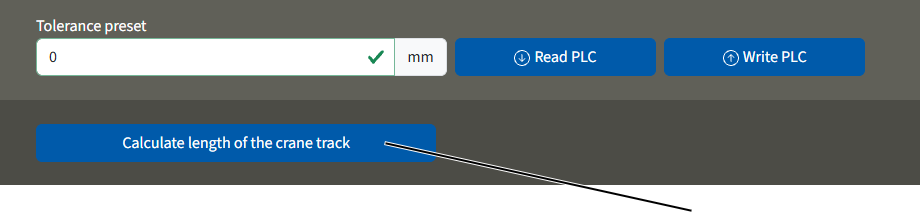
- Vinci mümkün olduğunca holün ortasına sürün.
- "Calculate length of the crane track" düğmesine tıklayın.
- Vinç yürüme yolu uzunluğu hesaplanıp kaydedilir.
Mesafe sensörlerinde: Vinç yürüme yolu boyunca her iki yönde ölçülen mesafe sensörü değerleri toplanır.
Mutlak değer ölçüm sisteminde: Vincin ölçüm sistemi boyunca mutlak değeri kaydedilir.
Birden fazla örtüşen mutlak değer ölçüm sisteminde: Vincin mutlak değeri kaydedilir ve iki mutlak ddeğer ölçüm sisteminin örtüşen alanı çıkarılır.
Tolerasın ayarlanması
Konumlandırma kumandasının münferit konumlarla ilgili toleransı KranOS'ta ayarlanabilir. Böylece, yük kancasının konumlara yaklaşırken tanıtılmış konumlardan ne kadar sapabileceği belirlenir. Yeni bir konum oluşturulduğunda, daha önce genel olarak geçerli olan değer KranOS tarafından otomatik olarak devralınır.
Genel bakış: KranOS'de gezinme |
|---|
'SERVICE' (Servis) kullanıcısı 🡪 "Positioning control" |
"Tolerance preset" alanı"Write PLC"
düğmesi
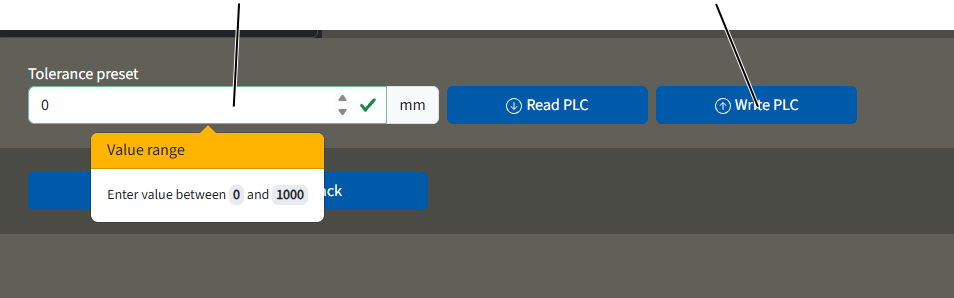
- 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bkz. "KranOS’ta oturum açın ve giriş yapın".
- Başlangıç penceresinde: "Ayarlar" menüsünde (üç yatay çubuk) "Positioning control" menü öğesine tıklayın.
- "Tolerance preset" alanına istediğiniz değeri girin.
Girilen tolerans en az 10 mm olmalıdır. Daha düşük değerlerde vinç konuma gereğinden fazla hassasiyetle yaklaşır ve ayarlanan noktayı doğrudan aşabilir; bu da vincin ilgili konumda sarsıntılı hareket etmesine neden olabilir.
Konum oluşturma/düzenleme
"Saved positions of the positioning control" giriş alanı"Teach-in position" düğmesi
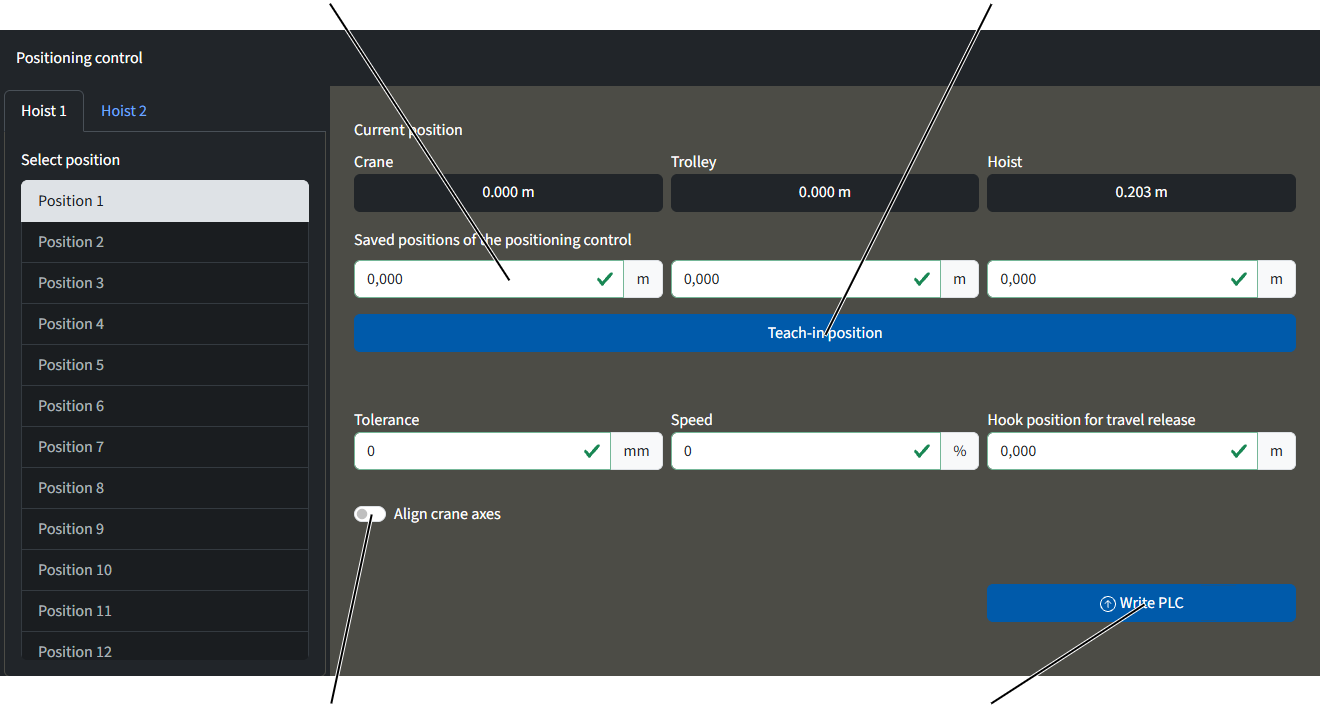
- Kaldırma tertibatını ve konumu seçin.
- Seçilen kaldırma tertibatlarının giriş alanlarının arka planı beyazdır. Sadece bu alanlarda değerler uyarlanabilir.
- Konum değerlerinin oluşturun ya da uyarlayın.
veya
"Teach-in position" düğmesine tıklayın.
- Vincin, kedi arabasının ve kaldırma tertibatının konumunun güncel değerleri göstergeye devralınır.
Değiştirilen değerler turuncu bir çerçeve ile vurgulanır.
- "Write PLC" düğmesine tıklayın.
- Değerler kaydedildi.
Not:
"Speed" için değer girildiğinde tüm hızlar, hem vinç ve kedi arabası sürüşü için sürüş ve fren hızları hem de kaldırma tertibatının kaldırma ve indirme hızı konumlandırmada değiştirilir.
Atölye profili kontrol düzeni noktalarının oluşturulması
Vinç konumu üzerindeki atölye profili kontrol düzeninde engellerin her bir noktası KranOS'ta oluşturulabilir ya da uyarlanabilir. Çapraz kol anahtarlı atölye profili kontrol düzeni için bu mümkün değildir. Oradan engeller sadece ABUS aracılığıyla uyarlanabilir. Bakınız "ABUS Servisi".
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı oturum açmış olmalıdır.
Genel bakış: KranOS'de gezinme |
|---|
'SERVICE' (Servis) kullanıcısı 🡪 "Movement profile" 🡪 "Building profile (via crane position)" |
- 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bkz. "KranOS’ta oturum açın ve giriş yapın".
- Başlangıç penceresinde: "Ayarlar" menüsünde (üç yatay çubuk) "Movement profile" menü öğesine tıklayın.
- Hareket profilinde: "Ayarlar" menüsünde (üç yatay çubuk) "Building profile (via crane position)" menü öğesine tıklayın.
Engelin yeniden oluşturulması
Bir engel, iki köşe noktasıyla tanımlanan dikdörtgen prizma şeklinde gösterilir. Köşe noktalarından biri aşağıda/önde/solda, diğeri ise yukarıda/arkada/sağdadır.
Bir engel daha karmaşıksa, birden fazla dikdörtgenler prizmasından oluşturulabilir ve her biri belirtilen iki köşe noktası üzerinden tanımlanabilir. Ölçüm sistemi toleransının dengelenmesi için dikdörtgen prizmalar birbiriyle çakışmalıdır.
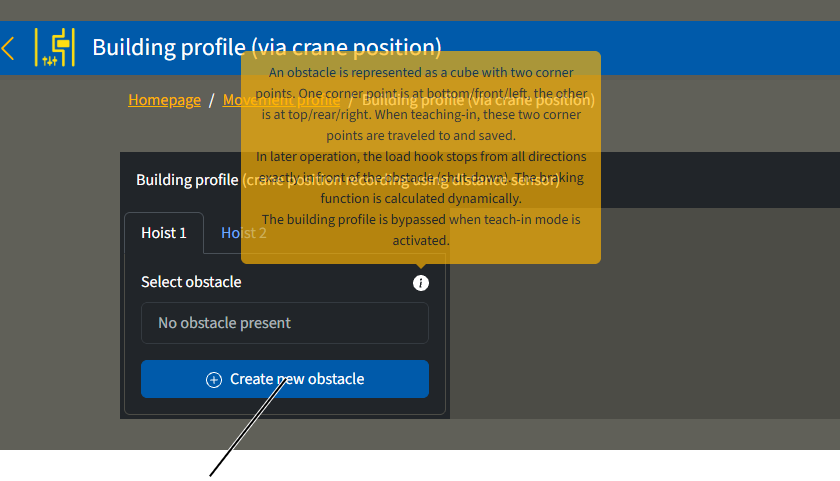
- "Create new obstacle" düğmesine tıklayın.
- Sağda güncel konuma genel bakış ve engel için giriş alanları gösterilir.
Alt/ön/sol köşenin kaydedilmesi:
Güncel konum"Adopt current position" düğmesi
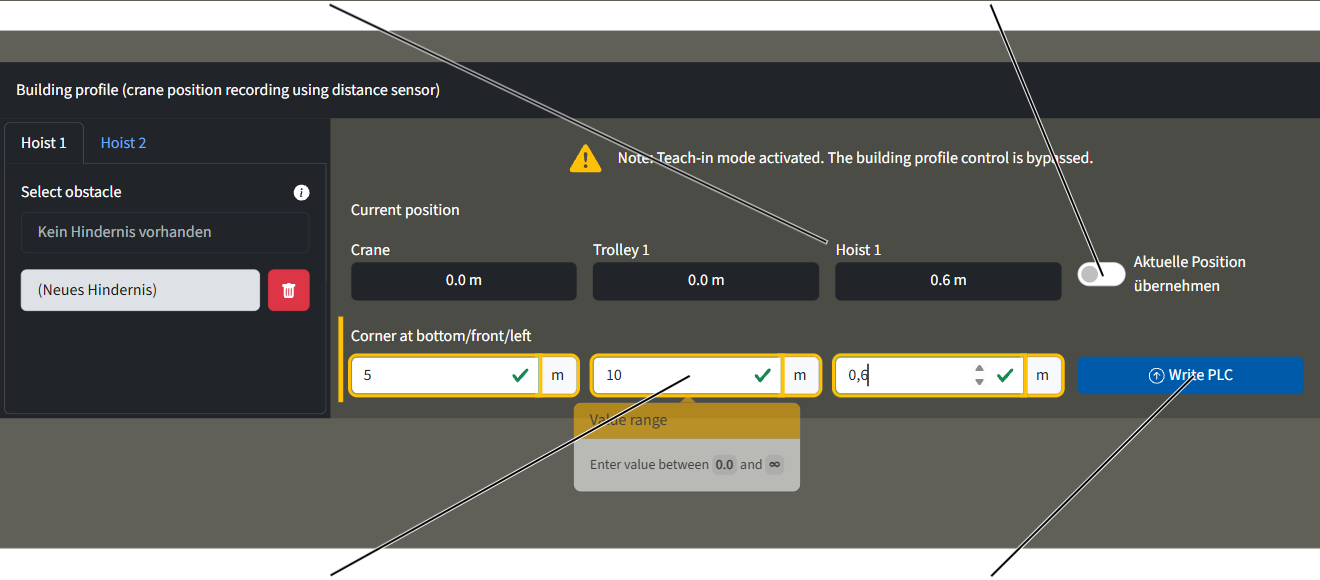
- Ya da "Adopt current position" düğmesine tıklayın.
Veya
Giriş alanlarına alt/ön/sol için değerleri girin.
- "Write PLC" düğmesine tıklayın.
- Alt/ön/sol köşe kaydedildi ve üst/arka/sağ köşe için giriş alanları gösterilir.
Üst/arka/sağ köşenin kaydedilmesi:
Engel oluşturmanın iptal edilmesi
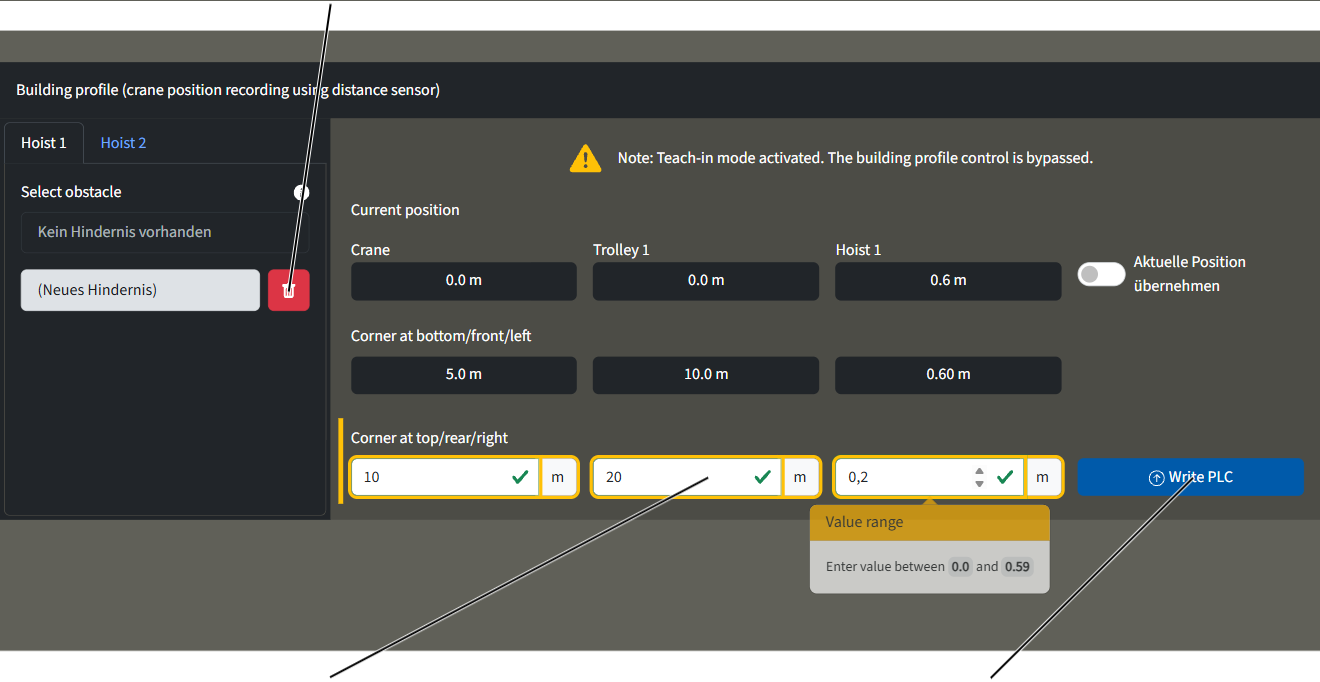
- Ya da "Adopt current position" şalterine basın.
Veya
Giriş alanlarına üst/arka/sağ köşe için değerleri girin.
- "Write PLC" düğmesine tıklayın.
- Engel kaydedildi ve sütunun solunda gösterilir.
Not:
Engel ancak vinç yeniden çalıştırıldıktan sonra kaydedilip oluşturulur.
Engeli kopyalama, uyarlama ya da silme
Bir engeli kopyalamak, uyarlamak veya silmek için öncesinde bir engel oluşturulmuş olmalıdır. Bakınız "Atölye profili kontrol düzeni noktalarının oluşturulması".
- Kaldırma tertibatını seçin.
- Engeli seçin.
- Engellerin değerleri gösterilir.
"Copy obstacle" düğmesi"Delete obstacle" düğmesi
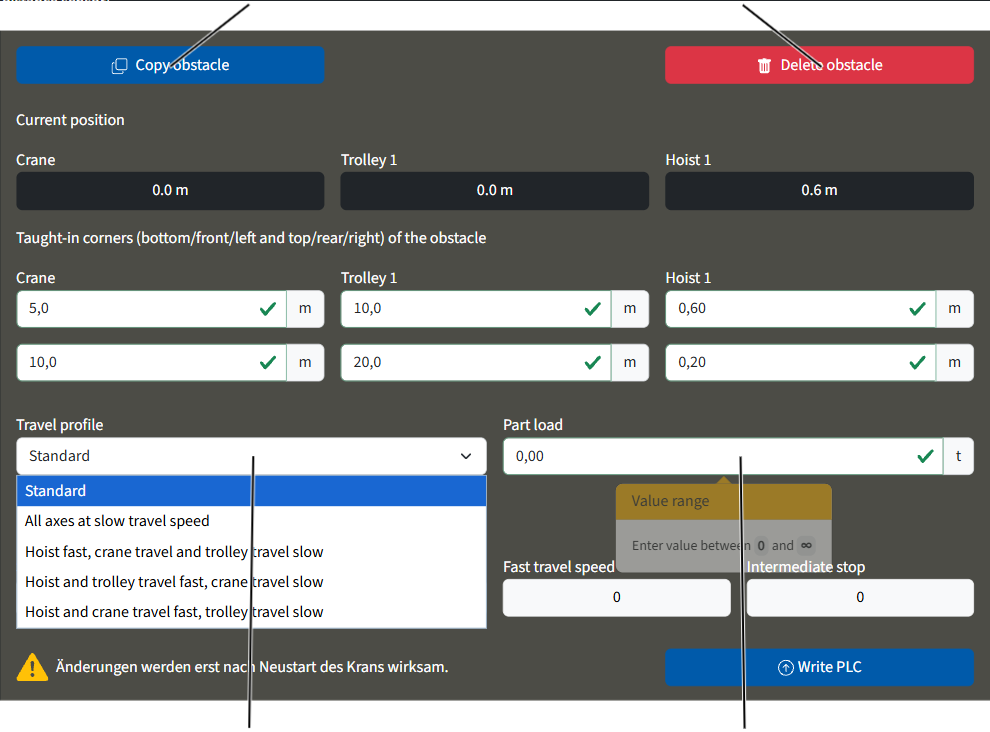
Engeli kopyalama:
- "Copy obstacle" düğmesine tıklayın.
- Gerekirse engeli uyarlayın.
Engelin silinmesi:
- "Delete obstacle" düğmesine tıklayın.
- Engel silindi.
- Düğmeye tıklandığında engel doğrudan silinir!
Engelin uyarlanması:
- Tanıtılan köşe değerlerini uyarlayın.
- Gerekirse açılır menüden hareket profilini seçin.
- Gerekirse kısmi yükü girin.
Engeli baypas etme seçimi
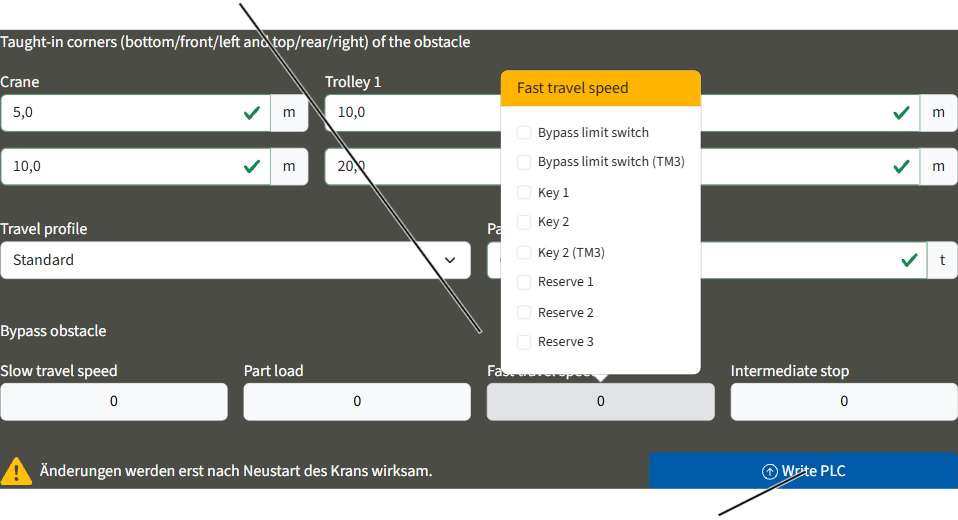
- Eğer bir engel baypas edilecekse:
İlgili seçim alanına tıklayın ve baypas edilecek katılımcıyı seçin. - "Write PLC" düğmesine tıklayın.
- Engel uyarlandı.
Atölye profili kontrol düzeni için toleransın ayarlanması
Atölye profili kontrol düzeninini engellerin köşe noktalarına ilişkin toleransı her engel için ayrı ayrı girilebilir. Yeni bir engel oluşturulduğunda, daha önce genel olarak geçerli olan değer KranOS tarafından otomatik olarak devralınır.
Genel bakış: KranOS'de gezinme |
|---|
'SERVICE' (Servis) kullanıcısı 🡪 "Movement profile" 🡪 "Building profile (via crane position)" |
- 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bkz. "KranOS’ta oturum açın ve giriş yapın".
- Başlangıç penceresinde: "Ayarlar" menüsünde (üç yatay çubuk) "Movement profile" menü öğesine tıklayın.
- Hareket profilinde: "Ayarlar" menüsünde (üç yatay çubuk) "Building profile (via crane position)" menü öğesine tıklayın.
Yüke bağlı vinç mesafesi denetleyicisinin ayarlanması
Yüke bağlı vinç mesafesi denetleyicisi olduğunda, bir karşı vince göre ayarlanan mesafenin altına düşüldüğünde ve aynı zamanda ayarlanan değerin üzerinde bir yük taşındığında vinç frenlenir ve durur.
- Vinç mesafesi denetleyicisinin anahtarlama konumlarının okunması: Bkz. "Vinç hareket eksenlerinin durumunun görüntülenmesi".
- Karşı vinçten gelen sinyal aktarımı alıcısının anahtarlama konumunun görüntülenmesi: Bkz. "Vinç hareket eksenlerinin durumunun görüntülenmesi".
- Yüke bağlı vinç mesafesi denetleyicisinin devreye gireceği yükün ayarlanması: Bkz. "Hareket profilleri (vinç hareket profili, kedi arabası hareket profili) için gelişmiş parametrelerin ayarlanması".
Ek PLC diyagnozunun görüntülenmesi
ABUControl'daki ek PLC üzerinden müşteriye özgü özel işlevsel veya ABUControl'un parçası olmayan özel işlevler uygulanabilir. Bunlar ABUS'ta siparişe özgü olarak geliştirilir, programlanır ve sunulur. Bu özel işlevlere yönelik yazılım, ABUControl'ün ek PLC'sinde bağımsız olarak çalışır ve standartlaştırılmış bir arayüz üzerinden ABUControl'e bağlanır.
Özel işlevler aracılığıyla örneğin zahmetli yük bağlama aracı, engel algılama düzeni veya etkinleştirmeler üçüncü sistemler tarafından kontrol edilir.
KranOS'taki bu sayfada, ek PLC'nin özel işlevi tarafından mevcut durumda hangi vinç hareket ekseninin (vinç hareketi, kedi araba hareketi, kaldırma/indirme) hangi hızda etkinleştirildiği gösterilir. Böylece ek PLC'nin vincin düzenli işlevleri üzerinde hangi etkiye sahip olduğu ya da bunun o anda kilitli veya kısıtlı olup olmadığı kontrol edilebilir.
Genel bakış: KranOS'de gezinme |
|---|
'SERVICE' (Servis) kullanıcısı 🡪 "PLC diagnosis" 🡪 "Additional PLC diagnosis" |
- 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bakınız "KranOS’ta oturum açın ve giriş yapın".
- Başlangıç penceresinde: "Ayarlar" menüsünde (üç yatay çubuk) "PLC diagnosis" menü öğesine tıklayın.
- Hareket profilinde: "Ayarlar" menüsünde (üç yatak çubuk) "Additional PLC diagnosis" menü öğesine tıklayın.
Ek PLC'nin etkinleştirmelerinin okunması
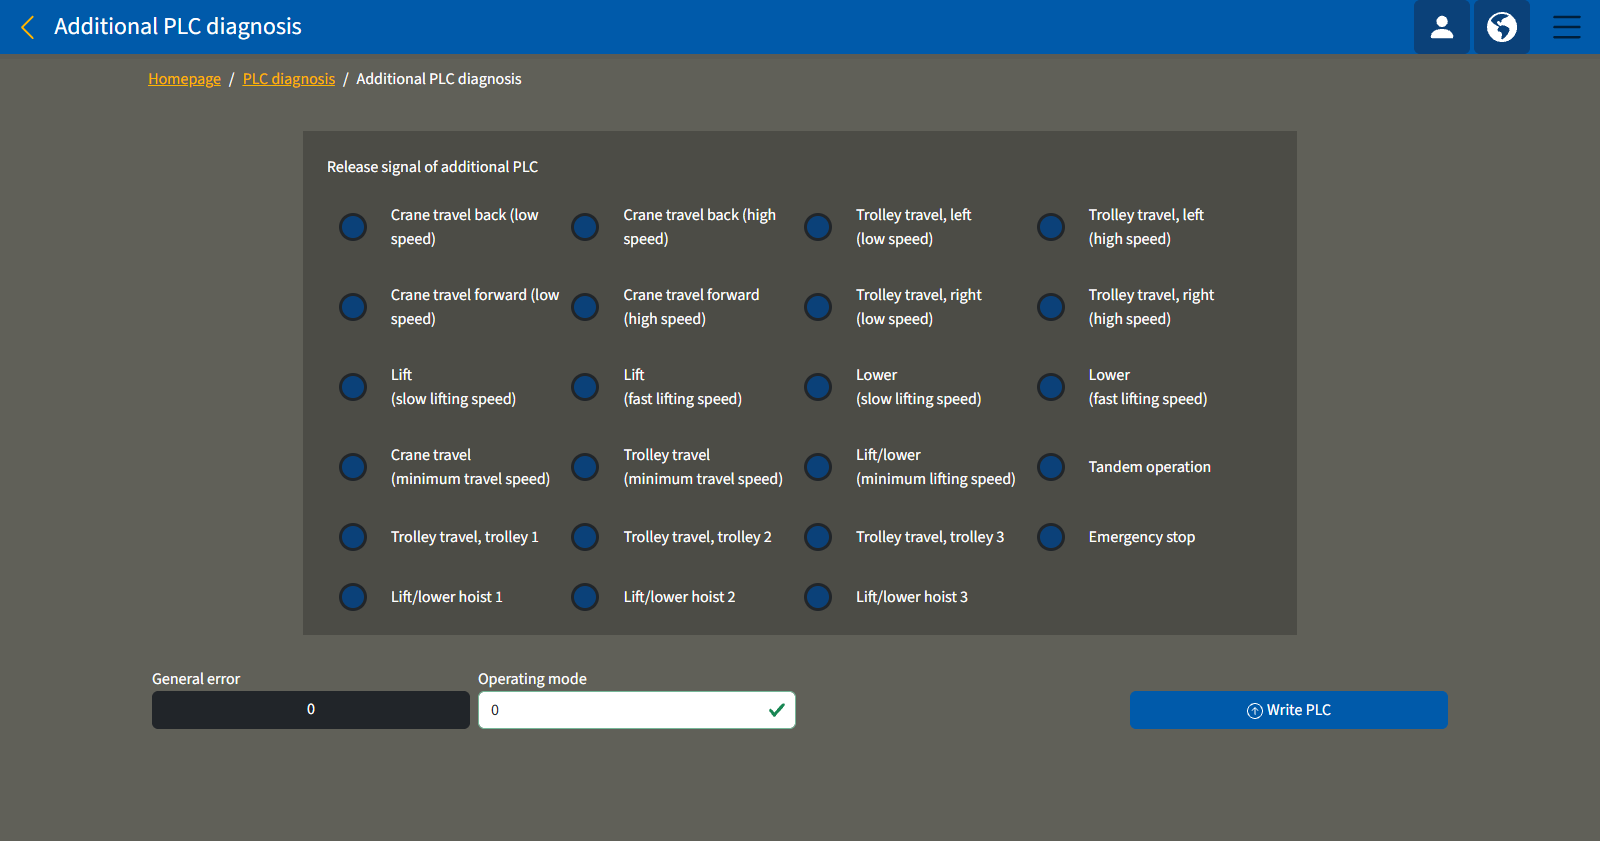
Renklerin anlamı:
- Mavi: Ek PLC aracılığıyla etkinleştirme verilmedi. İlgili işlev böylece ABUControl'de kilitlidir.
- Yeşil: Mavi: Ek PLC aracılığıyla etkinleştirme verildi. İlgili işlev böylece ABUControl'de etkinleştirildi ve kullanılabilir.
İşlev alanları:
- "Minimum, yavaş ve yüksek hareket hızında ileri/geri vinç hareketi": Ek PLC program akışına göre vinç hareketini ilgili hızda kilitleyebilir ya da etkinleştirebilir. Onay verildiyse vinç ilgili yönde hareket ettirilebilir.
- "Minimum, yavaş ve yüksek hareket hızında sol/sağ vinç hareketi": Ek PLC program akışına göre kedi arabası hareketini ilgili hızda kilitleyebilir ya da etkinleştirebilir. Onay verildiyse kedi arabası ilgili yönde hareket ettirilebilir.
- "Minimum, yavaş ve yüksek kaldırma hızında kaldırma/indirme": Ek PLC program akışına göre kaldırma hareketini ilgili hızda kilitleyebilir ya da etkinleştirebilir. Onay verildiyse kaldırma tertibatı kalkabilir ya da inebilir. Seçili olan güncel kedi arabası ile ilgilidir.
- "Kedi arabası hareketi kedi arabası 1, 2 ya da 3": Ek PLC program akışına göre kedi arabası hareketini belirtilen kedi arabası için kilitleyebilir ya da etkinleştirebilir. Onay verildiyse kedi arabası hareket ettirilebilir. Seçili olan güncel kedi arabasından bağımsız olarak belirtilen kedi arabası ile ilgilidir.
- "Kaldırma tertibatı 1, 2 ya da 3 kaldırma/indirme": Ek PLC program akışına göre belirtilen kaldırma tertibatını kilitleyebilir ya da etkinleştirebilir. Onay verildiyse belirtilen kaldırma tertibatı kalkabilir/inebilir. Seçili olan güncel kedi arabasından bağımsız olarak belirtilen kaldırma tertibatı ile ilgilidir.
- "Acil Durdurma": Ek PLC program akışına göre acil durdurmayı kilitleyebilir ya da etkinleştirebilir. Onay verildiyse vinç çalıştırılabilir. Acil durdurma bu ek PLC tarafından kilitlendiyse acil durdurma tüm vinç için geçerlidir.
- "Tandem işletim": Ek PLC program akışına göre tandem işletimi kilitleyebilir ya da etkinleştirebilir. Onay verildiyse gerektiğinde tandem işletimi kullanılabilir. Tandem işletimi ek PLC tarafından kilitlendiyse tandem işletimi etkinleştirilemez.
Ek PLC hataları ve işletim türlerinin kullanılması
- "General error": Burada ek PLC'nin bir hata kodu gösterilir. İlgili hata kodunun ne anlama geldiği ek PLC'nin program akışına bağlıdır. Hata kodları müşteriye özgü özel işlevin el kitabında açıklanmıştır.
- "Operating mode": Burada belirtilen numara ile bir işletim türü ayarlanıp ek PLC'ye aktarılabilir. İlgili işletim türünün ne anlama geldiği ek PLC'nin program akışına bağlıdır. İşletim türleri müşteriye özgü özel işlevin el kitabında açıklanmıştır.
Yük kolektifi belleği için başlangıç değeri girilmesi
Arızalı bir PLC değiştirilirken tüketilen tam yükle çalışma saatleri, yük kolektifi belleğinden okunmalı ve yeni PLC takıldıktan sonra yük kolektifi belleğinin yeni başlangıç değeri olarak girilmelidir.
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı oturum açmış olmalıdır.
Yük kolektifi belleğinin açılması
Genel bakış: KranOS'de gezinme |
|---|
'SERVICE' (Servis) kullanıcısı 🡪 "Hoist" 🡪 "Hoist calibration" |
- 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bkz. "KranOS’ta oturum açın ve giriş yapın".
- Ana menüde istediğiniz kaldırma tertibatını seçin (örn. kaldırma tertibatı 1).
- İstenen kaldırma tertibatı ile ilgili pencere belirir.
- "Ayarlar" menüsünde (sarı zemin üzerinde çark) "Hoist calibration" menü öğesine tıklayın.
Yük kolektifi belleğinin okunması
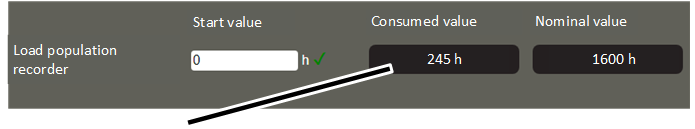
- "Hoist calibration" penceresi belirir.
- "Load population recorder" satırında "Consumed value" metin alanındaki değeri not edin.
Yük kolektifi belleğinin aktarılması
Yeni PLC'de:
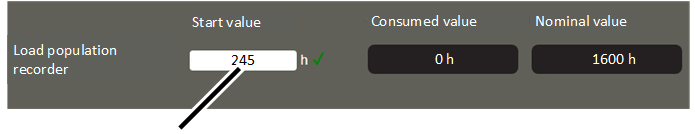
- "Load population recorder" satırında daha önce not ettiğiniz değeri "Start value" giriş alanına girin.
- "Write PLC" düğmesine tıklayın.
PLC diyagnozunun sürüm bilgileri ile birlikte görüntülenmesi
Hataları analiz etmek için veya ABUS servisi ile görüşürken KranOS'nin "PLC diagnosis" pencere menüsündeki versiyon bilgileri yardım sağlayabilir.
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'CUSTOMER' (Müşteri) (Kullanıcı düzeyi [1]) ya da 'SERVICE' (kullanıcı düzeyi [2]) oturum açmış olmalıdır.
ABUControl program versiyonunu görüntüleme
Genel bakış: KranOS'de gezinme |
|---|
'CUSTOMER‘ (Müşteri) ya da 'SERVICE’ (Servis) kullanıcısı 🡪 "PLC diagnosis" 🡪 "PLC SD card" |
- 'CUSTOMER' (Müşteri) (Kullanıcı düzeyi [1]) veya 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bakınız "KranOS’ta oturum açın ve giriş yapın".
- Başlangıç penceresinde: "Ayarlar" menüsünde (üç yatay çubuk) "PLC diagnosis" menü öğesine tıklayın.
- "PLC diagnosis" pencere menüsü belirir.
- "Ayarlar" menüsünde (üç yatay çubuk) "PLC SD card" menü öğesine tıklayın.
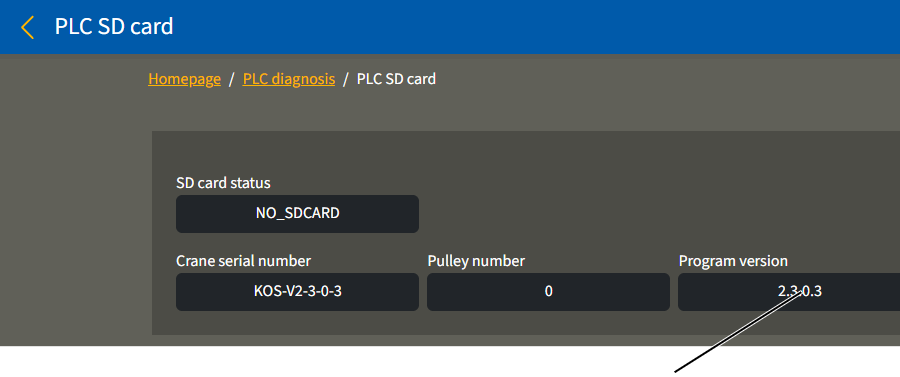
- "PLC SD card" penceresi belirir.
- "Program version" metin alanından ABUControl'un program versiyonunu okuyun.
Not:
Bu el kitabını kullanırken veya ABUS servisi ile görüşürken her şeyden önce burada belirtilen program versiyonu önemlidir. "PLC diagnosis" pencere menüsündeki çeşitli versiyon numaraları sadece istisnai durumlarda anlam ifade eder.
PLC diyagnoz sayfasının açılması
Genel bakış: KranOS'de gezinme |
|---|
'CUSTOMER’ (Müşteri) yada 'SERVICE’ (Servis) kullanıcısı 🡪 "PLC diagnosis" |
- 'CUSTOMER' (Müşteri) (Kullanıcı düzeyi [1]) veya 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bakınız "KranOS’ta oturum açın ve giriş yapın".
- Başlangıç penceresinde: "Ayarlar" menüsünde (üç yatay çubuk) "PLC diagnosis" menü öğesine tıklayın.
Diyagnozun okunması
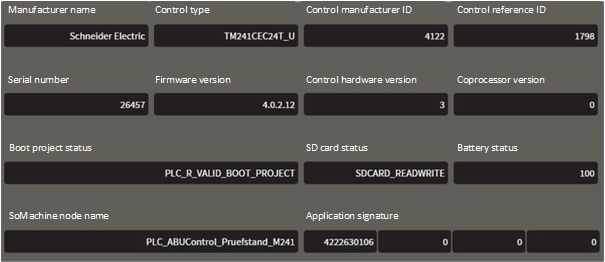
- "PLC diagnosis" pencere menüsü belirir.
- Gerekli bilgiyi okuyun:
Metin alanı |
Anlamı |
|---|---|
"Manufacturer name" |
Kontrol düzeni bileşenleri üreticisinin adı |
"Control type" |
Kontrol düzeni referansı |
"Control manufacturer ID" |
Kontrol düzeni bileşenleri üreticisinin ID'si |
"Control reference ID" |
Kontrol düzeni tipinin ID'si |
"Serial number" |
Kontrol düzeninin seri numarası |
"Firmware version" |
Kontrol düzeninin Firmware versiyonu |
"Control hardware version" |
Kontrol düzeni donanımının versiyonu |
"Coprocessor version" |
Kontrol düzeni yardımcı işlemcisinin versiyonu |
"Boot project status" |
PLC'nin Flash belleğine kayıtlı olan önyükleme uygulaması hakkında bilgi verir. |
"SD card status" |
PLC'deki SD kartın durumu. |
"Battery status" |
Yüzde olarak PLC bataryasının şarj durumu. |
"SoMachine node name" |
SoMachine ağındaki düğüm adı. |
"Application signature" |
Uygulamanın imi. |
Not:
Bu pencere menüsündeki çeşitli versiyon numaraları sadece istisnai durumlarda anlam ifade eder.
Veri yolu diyagnozunun görüntülenmesi
Hataları analiz etmek için veya ABUS servisi ile görüşürken veri yolu ağında hangi veri yolu cihazlarının algılandığını görmek yardım sağlayabilir. Vinçte her halükarda bir CAN veri yolu ağı mevcuttur. Ayrıca bir Modbus ağı da mevcut olabilir.
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'CUSTOMER' (Müşteri) (Kullanıcı düzeyi [1]) ya da 'SERVICE' (kullanıcı düzeyi [2]) oturum açmış olmalıdır.
Veri yolu diyagnozunun açılması
Genel bakış: KranOS'de gezinme |
|---|
'CUSTOMER’ (Müşteri) ya da 'SERVICE’ (Servis) kullanıcısı 🡪 "PLC diagnosis" 🡪 "Bus diagnosis" |
- 'CUSTOMER' (Müşteri) (Kullanıcı düzeyi [1]) veya 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bakınız "KranOS’ta oturum açın ve giriş yapın".
- Başlangıç penceresinde: "Ayarlar" menüsünde (üç yatay çubuk) "PLC diagnosis" menü öğesine tıklayın.
- "PLC diagnosis" pencere menüsü belirir.
- "Ayarlar" menüsünde (üç yatay çubuk) "Bus diagnosis" menü öğesine tıklayın.
Veri yolu diyagnozunun okunması
Bulunamayan veri yolu cihazı (siyah arka planlı)Bulunan veri yolu cihazı (yeşil arka planlı)
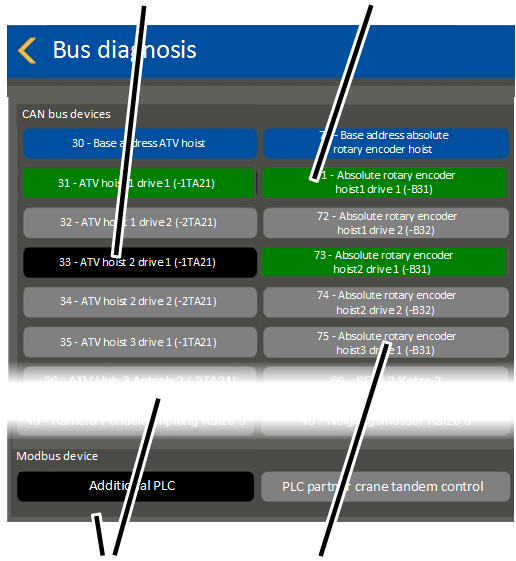
- "Bus diagnosis" pencere menüsü belirir.
- Üst kısımda CAN veri yolu cihazları görüntülenir, alt kısımda Modbus cihazları görüntülenir.
- Veri yolu ağında bulunan tüm veri yolu cihazlarının arka planı yeşil olur.
- Veri yolu ağında bulunamayan tüm veri yolu cihazlarının arka planı siyah olur.
- Müşteriye özgü konfigürasyon uyarınca mevcut vinçte mevcut olmayan tüm veri yolu cihazlarının arka planı gri olur.
Prensip olarak ABUControl'lu bir vinçte teknik olarak mevcut olabilecek tüm veri yolu cihazları görüntülenir.
Günlük dosyasının görüntülenmesi
Hataları analiz etmek için veya ABUS servisi ile görüşürken günlük dosyalarını görüntülemek yardım sağlayabilir.
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'CUSTOMER' (Müşteri) (Kullanıcı düzeyi [1]) ya da 'SERVICE' (kullanıcı düzeyi [2]) oturum açmış olmalıdır.
PLC'nin günlük dosyasının açılması
Genel bakış: KranOS'de gezinme |
|---|
'CUSTOMER’ (Müşteri) yada 'SERVICE’ (Servis) kullanıcısı 🡪 "PLC diagnosis" 🡪 "Log file" |
- 'CUSTOMER' (Müşteri) (Kullanıcı düzeyi [1]) veya 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bakınız "KranOS’ta oturum açın ve giriş yapın".
- Başlangıç penceresinde: "Ayarlar" menüsünde (üç yatay çubuk) "PLC diagnosis" menü öğesine tıklayın.
- "PLC diagnosis" pencere menüsü belirir.
- "Ayarlar" menüsünde (üç yatay çubuk) "Log file" menü öğesine tıklayın.
- "Log file" penceresi belirir.
- "Download log file" düğmesine tıklayın.
Günlük dosyasının okunması
Son girişlerin okunması:
"Download log file" düğmesi
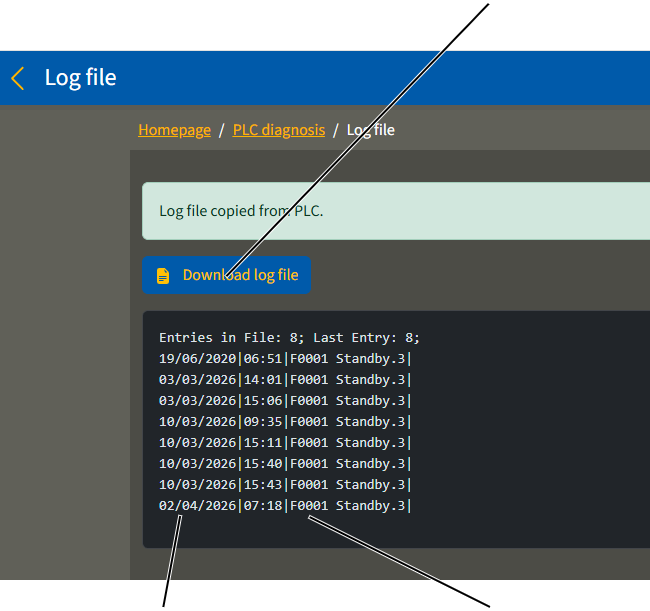
- Günlük dosyasının son 15 iletisi görüntülenir.
- Her ileti ayrı bir satırda görüntülenir.
- İletiler ve hata kodları, tarih ve saat bilgisi ile birlikte günlük dosyasına kaydedilir.
Hata kodlarına, iletilere, iletilerin onaylanmasına ve atanmasına ilişkin daha fazla bilgi için bkz. "Vinçteki hataların ABUControl ile gideirlmesi".
Tüm günlük dosyasına bakılması:
Yeni sekme
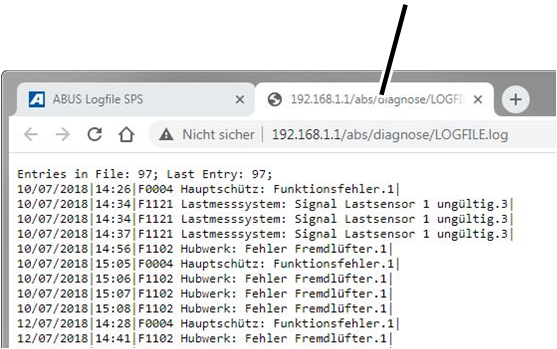
- "Download log file" düğmesine tıklayın.
- Tarayıcıda yeni bir sekme açılır ve tüm günlük dosyası görüntülenir.
Günlük dosyası maksimum 500 kayıt içerir. 500 kayıtlık maksimum sayıya ulaşıldığında, günlük dosyasının başındaki en eski kayıtların üzerine yazılır. Dolayısıyla günlük dosyasının başındaki kayıtlar, günlük dosyasının sonundaki kayıtlardan daha güncel olabiliyor.
PLC adım dizileri diyagnozunun görüntülenmesi
Hataları analiz etmek için veya ABUS servisi ile görüşürken PLC'nin sorunsuz bir şekilde çalıştırılıp çalıştırılamadığını veya hatanın nerede ortaya çıktığını görmek açısından yardım sağlayabilir.
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'CUSTOMER' (Müşteri) (Kullanıcı düzeyi [1]) ya da 'SERVICE' (kullanıcı düzeyi [2]) oturum açmış olmalıdır.
PLC adım dizileri diyagnozunun açılması
Genel bakış: KranOS'de gezinme |
|---|
'CUSTOMER’ (Müşteri) 'SERVICE’ (Servis) kullanıcısı 🡪 "PLC diagnosis" 🡪 "PLC sequences diagnosis" |
- 'CUSTOMER' (Müşteri) (Kullanıcı düzeyi [1]) veya 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bakınız "KranOS’ta oturum açın ve giriş yapın".
- Başlangıç penceresinde: "Ayarlar" menüsünde (üç yatay çubuk) "PLC diagnosis" menü öğesine tıklayın.
- "PLC diagnosis" pencere menüsü belirir.
- "Ayarlar" menüsünde (üç yatay çubuk) "PLC sequences diagnosis" menü öğesine tıklayın.
"PLC sequences diagnosis" okunması
Kesintili adım dizisi
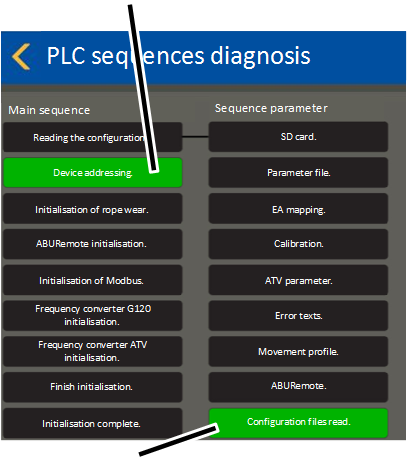
- "PLC sequences diagnosis" penceresi belirir.
- "Main sequence", "Sequence parameter" ve " Visualization sequence" adım dizileri görüntülenir.
Bir adım dizisi, PLC dahilindeki bir program akışıdır. Bir adım dizisi dahilindeki tüm münferit adımlar PLC başlatıldıktan sonra sırayla işlenir.
Ancak tüm adım dizileri son adıma kadar işlendikten sonra PLC kullanıma hazırdır.
- Bir adım dizisi dahilindeki son adımın arka planı yeşil olursa: Adım dizisi, son adıma kadar başarıyla işlenmiştir.
- Bir adım dizisi dahilindeki başka bir adımın arka planı yeşil olursa: Adım dizisi, sadece yeşil arka planlı adıma kadar işlenmiştir. Muhtemelen bu adımda bir hata ortaya çıkmıştır.
Ana adım zinciri ve parametre adım zinciri birbiriyle bağlantılıdır. Ana adım dizisi, ilk adımda parametre adım dizisini başlatır. Parametre adım dizisi işlendikten sonra, ana adım dizisi ikinci adımdan sonra işlenmeye devam edilir.
Tarih ve saatin ayarlanması
Günlük dosyasına diğer bilgilerin yanı sıra hatanın ortaya çıktığı tarih ve saat kaydedilir. Hataları analiz etmek için veya ABUS servisi ile görüşürken yardım sağlayabilir.
Saat, PLC'ye kaydedilir ve vinç kapatıldığında bile PLC'nin dahili bataryası sayesinde işlemeye devam eder.
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı oturum açmış olmalıdır.
Saat ayarının açılması
Genel bakış: KranOS'de gezinme |
|---|
'SERVICE’ (Servis) kullanıcısı 🡪 "PLC diagnosis" 🡪 "Set PLC time" |
- 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bkz. "KranOS’ta oturum açın ve giriş yapın".
- Başlangıç penceresinde: "Ayarlar" menüsünde (üç yatay çubuk) "PLC diagnosis" menü öğesine tıklayın.
- "PLC diagnosis" pencere menüsü belirir.
- "Ayarlar" menüsünde (üç yatay çubuk) "Set PLC time" menü öğesine tıklayın.
Tarih ve saatin ayarlanması
Tarih için giriş alanları"Adopt browser time" düğmesi
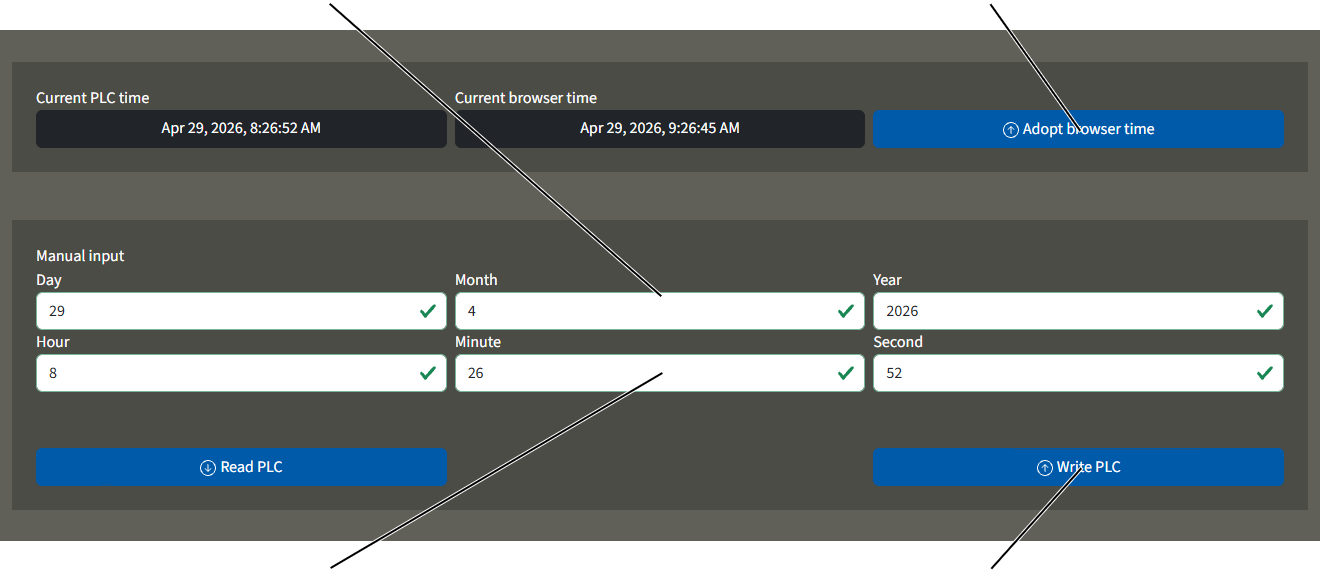
- "Set PLC time" penceresi belirir.
Tarayıcıdan tarih ve saati devralma:
- "Adopt browser time" düğmesine tıklayın.
- Tarih ve saat tarayıcıdan devralınır.
Tarih ve saatin manuel olarak girilmesi:
- Giriş alanlarına tarihi ve saati girin.
- "Write PLC" düğmesine tıklayın.
- PLC, tarih ve saati kaydeder.
PLC bataryasının değiştirilmesi
PLC'deki batarya 4 ila 5 yıllık bir ömre sahiptir ve o nedenle 4 yıldan sonra değiştirilmelidir.
Batarya tipi: CR2032.
Batarya tutucusu
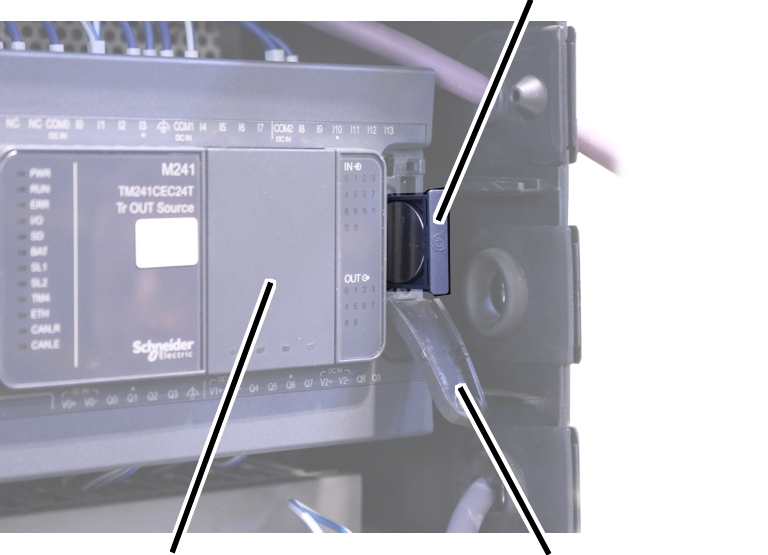
- Vinci kapatın. Bkz. "Vincin kapatılması".
- Kedi arabası kontaktör kutusunu açın.
- PLC'deki kapağı açın.
- Batarya tutucusunu çekerek çıkarın.
- Boş bataryayı çıkarın.
Boş bataryayı çevre düzenlemelerine uygun olarak bertaraf edin.
- Kutuplarına dikkat edin ve CR2032 tipinde yeni batarya takın.
- Batarya tutucusunu PLC'nin içine itin.
PLC'ye SD kart takılması veya çıkarılması
SD kart
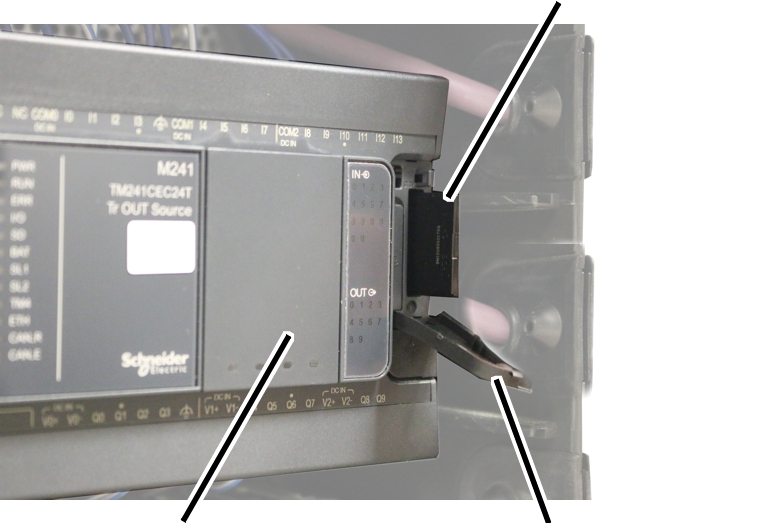
- Vinci kapatın. Bkz. "Vincin kapatılması".
- Kedi arabası kontaktör kutusunu açın.
- PLC'deki kapağı açın.
- SD kartı PLC'den çekin veya takın.
- Vinci çalıştırın.
ABUControl çalışmaya devam ederken PLC'ye bir SD kart takılması veya çıkarılması halinde:
- Kontrol düzeni otomatik olarak yeniden çalışmaya başlar ve ABUControl'un çalıştırılması sırasındaki adım dizisini uygular.
SD kart olmadan kontrol düzeni
Vinç, prensip olarak SD kart takılı iken çalıştırılmalıdır. Vinç, SD kart yokken çalıştırıldığında "NoSdCard" iletisi görüntülenir.
Genel bakış: Cihaz adresleri
Cihaz adresi, CAN veri yolu ağında yer alan her bir CAN veri yolu cihazının benzersiz dijital adresidir, PLC ve ilgili CAN veri yolu cihazı bu adres üzerinden veri alışverişinde bulunur. Her CAN veri yolu cihazının benzersiz bir cihaz adresi olmalıdır. İki CAN veri yolu cihazı yanlışlıkla aynı adrese sahipse, çelişki meydana gelir ve hata görüntülenir.
Çoğu CAN veri yolu cihazında cihaz adresi otomatik olarak ayarlanabilir. CAN veri yolu cihazları bunun için fabrika çıkışında bir temel adrese ayarlanmıştır (temel adres çoğu zaman '0' ile biter). Aksi takdirde bu temel adres CAN veri yolu ağında kullanılmaz.
PLC, açılması sırasında bir CAN veri yolu cihazını CAN veri yolu ağında bulamadığında ve onun yerine temel adrese sahip bir CAN veri yolu cihazı bulursa, bu CAN veri yolu cihazının az önce değiştirildiğini varsayar. O nedenle temel adres, eksik CAN veri yolu cihazının cihaz adresi olarak değiştirilir.
CAN veri yolu cihazı |
Temel adres |
|---|---|
Vinci hareket ettirme frekans invertörü |
10 |
Kedi arabasını hareket ettirme frekans invertörü |
20 |
Kaldırma tertibatı frekans invertörü, 'Schneider' marka |
30 |
Açı ölçer kedi arabası |
40 |
Kaldırma tertibatı frekans invertörü, 'Siemens' marka |
50 |
Mutlak değer vericisi |
70 |
Nokta matris LED göstergesi |
100 |
Frekans invertörünün parametrelenmesi
Vinç başlatılırken frekans invertörlerinin parametreleri okunur ve PLC'nin verilen konfigürasyonu ile karşılaştırılır. Parametreler örtüşmüyorsa, parametreler ilgili frekans invertörüne otomatik olarak yeniden aktarılır.
Parametreler ayrıca manuel olarak girilebilir.
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı oturum açmış olmalıdır.
Hareket profili seçiminin açılması
Genel bakış: KranOS'de gezinme |
|---|
'SERVICE' kullanıcısı 🡪 "Movement profile" |
- 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bakınız "KranOS’ta oturum açın ve giriş yapın".
- Başlangıç penceresinde: "Ayarlar" menüsünde (üç yatay çubuk) "Movement profile" menü öğesine tıklayın.
Parametrelemenin başlatılması
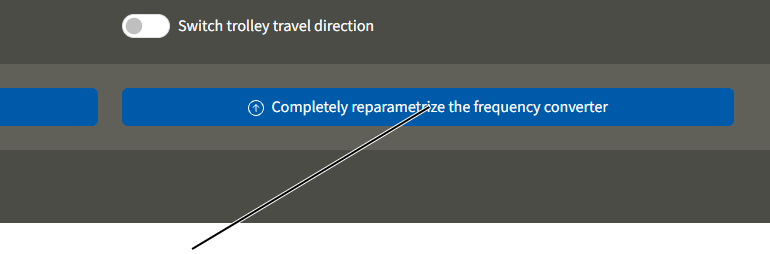
- "Movement profile" pencere menüsü belirir.
- "Completely reparametrize the frequency converter" düğmesine tıklayın.
- "Definitely reparameterise frequency converter?" sorusu gösterilir.
- "Reparameterise" düğmesine tıklayın.
- Vinci, şebeke ayırma şalterinden veya şebeke kesicisinden kapatın.
- 60 sn. bekleyin.
- Vinci tekrar çalıştırın.
- ABUControl yeniden çalıştırılır.
- Ayrıca yeniden başlatma sırasında frekans invertörü parametrelenir.
Frekans invertörünün sıfırlanması ve kaldırma moturunun yeniden ölçülmesi
Vinç başlatılırken kaldırma motoru elektrikli olarak ölçümlenir. Ölçümleme sırasında kaldırma motorunun belirli elektriksel değerleri bir test akımıyla kontrol edilir. Bu ölçüm değerleri, frekans invertörü tarafından devreye alma sırasında vinç ilk çalıştırıldığında elde edilen ölçüm sonuçlarıyla karşılaştırılır ve frekans invertörü buna göre ayarlanır. Bu şekilde, frekans invertörü, çalışma sırasında kaldırma motorunun termal durumunu hesaba katabilir.
Vincin başlatılması sırasında gerçekleştirilen ölçüm devre dışı bırakılabilir. Bakınız "Strok profili için gelişmiş parametrelerin ayarlanması". Bu durumda kaldırma motorunun termal durumu artık dikkate alınmaz.
Bu fonksiyon ile, devreye alma sırasında vinç ilk çalıştırıldığında gerçekleştirilen ölçüm silinir ve parametreler yeni aktarılır. Parametre aktarımı, bölüm "Frekans invertörünün parametrelenmesi" altında açıklanan kapsam ile aynıdır.
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı oturum açmış olmalıdır.
Hareket profili seçiminin açılması
Genel bakış: KranOS'de gezinme |
|---|
'SERVICE' kullanıcısı 🡪 "Movement profile" |
- 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bakınız "KranOS’ta oturum açın ve giriş yapın".
- Başlangıç penceresinde: "Ayarlar" menüsünde (üç yatay çubuk) "Movement profile" menü öğesine tıklayın.
Parametrelemenin başlatılması ve kaldırma motorunun yeniden ölçümlenmesi
"Reset frequency converter to factory setting" düğmesi
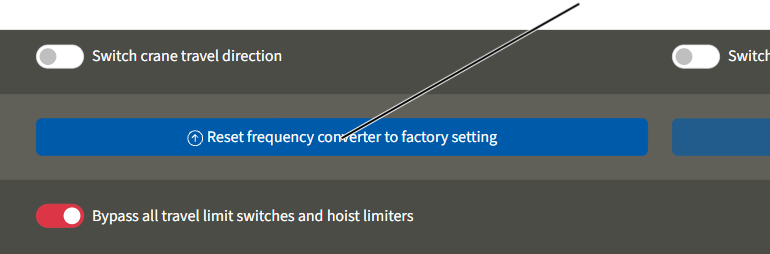
- "Movement profile" pencere menüsü belirir.
- "Reset frequency converter to factory setting" düğmesine tıklayın.
- "Definitely reset frequency converter to factory setting?" sorusu gösterilir.
- "Reset" düğmesine tıklayın.
- "F0007: Frequency converter reset. Switch crane on and off" görüntülenir.
- Vinci, şebeke ayırma şalterinden veya şebeke kesicisinden kapatın.
- 60 sn. bekleyin.
- Kaldırma motorunun veya motorlarının çevre sıcaklığına soğuduğundan emin olun.
Aksi takdirde ölçüm sonucu hatalı olabilir ve kaldırma motorunun termal durumu dikkate alınamaz.
- Vinci tekrar çalıştırın.
- ABUControl yeniden çalıştırılır.
- Kaldırma motorunda veya motorlarında: Devreye alma sırasında motor ölçümü gerçekleştirilir ve ölçüm sonuçları kaydedilir.
- Tüm frekans invertörlerinde: Ayrıca yeniden başlatma sırasında tüm frekans invertörleri yeniden parametrelenir.
Mutlak değer vericisinin değiştirilmesi ve referanslanması
Mutlak değer vericisi, şanzıman sınır anahtarına montelidir ve halat tamburunun kesin pozisyonunu saptar ve bunu PLC'ye bildirir.
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı oturum açmış olmalıdır.
Sadece 'AWG' mutlak değer vericili şanzıman sınır anahtarı 'GGS' olduğunda
Mutlak değer vericisi sabit bir birim olarak şanzıman sınır anahtarına bağlıdır ve her zaman şanzıman sınır anahtarı ile birlikte değiştirilmelidir.
Mutlak değer vericisinin devre kartı, şanzıman sınır anahtarından sökülmemeli ve tek başına değiştirilmemelidir.
Tüm birim değiştirildikten sonra yeni mutlak değer vericisi otomatik olarak veya manuel olarak adreslenmeli ve referanslanmalıdır.
Mutlak değer vericisinin değiştirilmesi
'AWG' mutlak değer vericili ABUS şanzıman sınır anahtarı 'GGS', 'Kübler' mutlak değer vericili kaldırma sınır anahtarları 'GPK' ile tam uyumludur. Gerektiğinde yine de 'Kübler' mutlak değer vericili kaldırma sınır anahtarı 'GPK' takılabilir.
- Arızalı şanzıman sınır anahtarını sökün.
- Yeni bir şanzıman sınır anahtarı monte edin.
Bakınız "Mutlak değer vericili ABUS şanzıman sınır anahtarı" el kitabı, "Şanzıman sınır anahtarının monte edilmesi ve bağlanması" bölümü.
- Kaldırma alt konum sınırlayıcısının, kaldırma üst konum sınırlayıcısının ve yedek sınırlayıcının anahtarlama noktalarını yeniden ayarlayın.
Bkz. "Yedek sınırlayıcı ve kaldırma üst konum sınırlayıcısı için anahtarlama noktalarının ayarlanması".
Bkz. "Kaldırma alt konum sınırlayıcısı için anahtarlama noktasının ayarlanması".
Mutlak değer vericisinin referanslanması
Mutlak değer vericisi değiştirildikten sonra referanslanmalıdır. Bu referanslama, şanzıman sınır anahtarı anahtarlama noktalarının ayarlanması ve yük ölçme sistemi kalibrasyonu kapsamında değildir, bilakis dahili hesaplamalar (örn. sallanmayı sönümleme tertibatı ve ıskartaya ayırma tahmini) için önemlidir. Mutlak değer vericisi doğru referanslanmadığında, sallanmayı sönümleme tertibatında arızalar ve ıskartaya ayırma tahmininde yanlış hesaplamalar meydana gelebilir.
Şanzıman sınır anahtarının üç anahtarlama noktası, mutlak değer vericisi referanslanmadan önce doğru ayarlanmış olmalıdır.
Referans noktasının ölçülmesi:
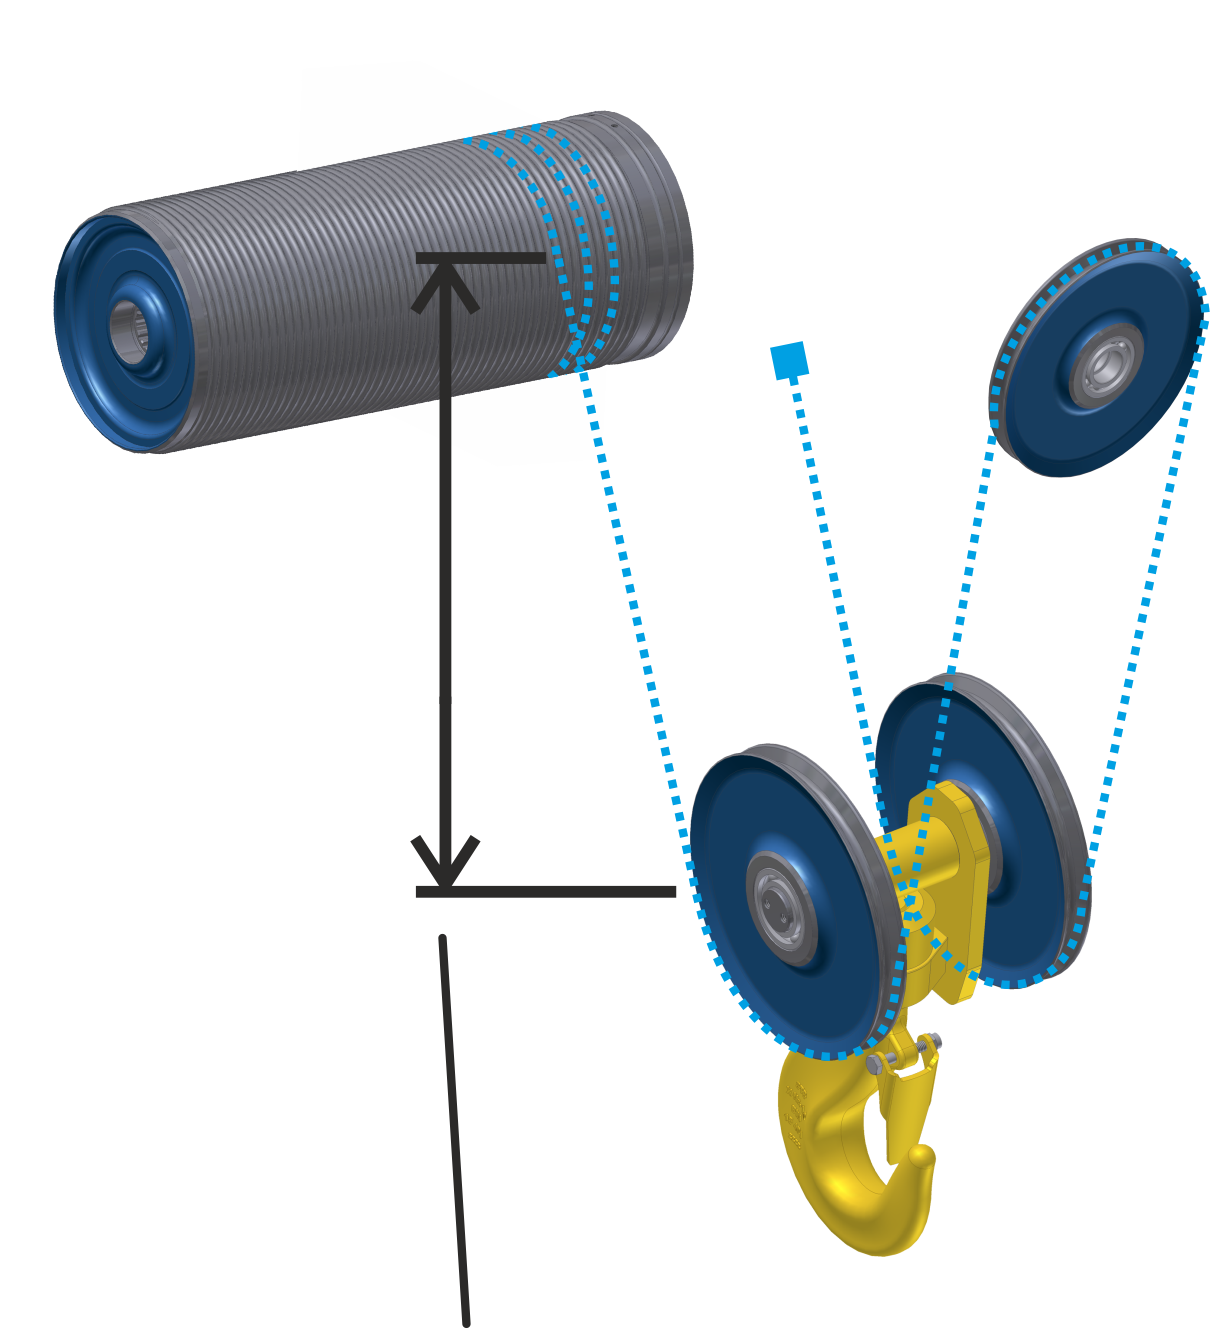
- Yük kancasını, referans noktasının kolayca ölçülebileceği bir kanca pozisyonuna hareket ettirin (örn. en yüksek kanca konumunun 1,5 m altı).
- Halat tamburunun ortası ile alt palanga avara kasnağının ortası arasındaki dikey mesafeyi ölçün.
Referans noktasının ayarlanması:
Genel bakış: KranOS'de gezinme |
|---|
'SERVICE’ (Servis) kullanıcısı 🡪 "Hoist" 🡪 "Absolute rotary encoder" |
- 'SERVICE' (Servis) (Kullanıcı düzeyi [2]) kullanıcısı ile KranOS'de oturum açın. Bkz. "KranOS’ta oturum açın ve giriş yapın"
- Ana menüde istediğiniz kaldırma tertibatını seçin (örn. kaldırma tertibatı 1).
- İstenen kaldırma tertibatı ile ilgili pencere belirir.
- "Ayarlar" menüsünde (üç yatay çubuk) "Absolute rotary encoder" menü öğesine tıklayın.
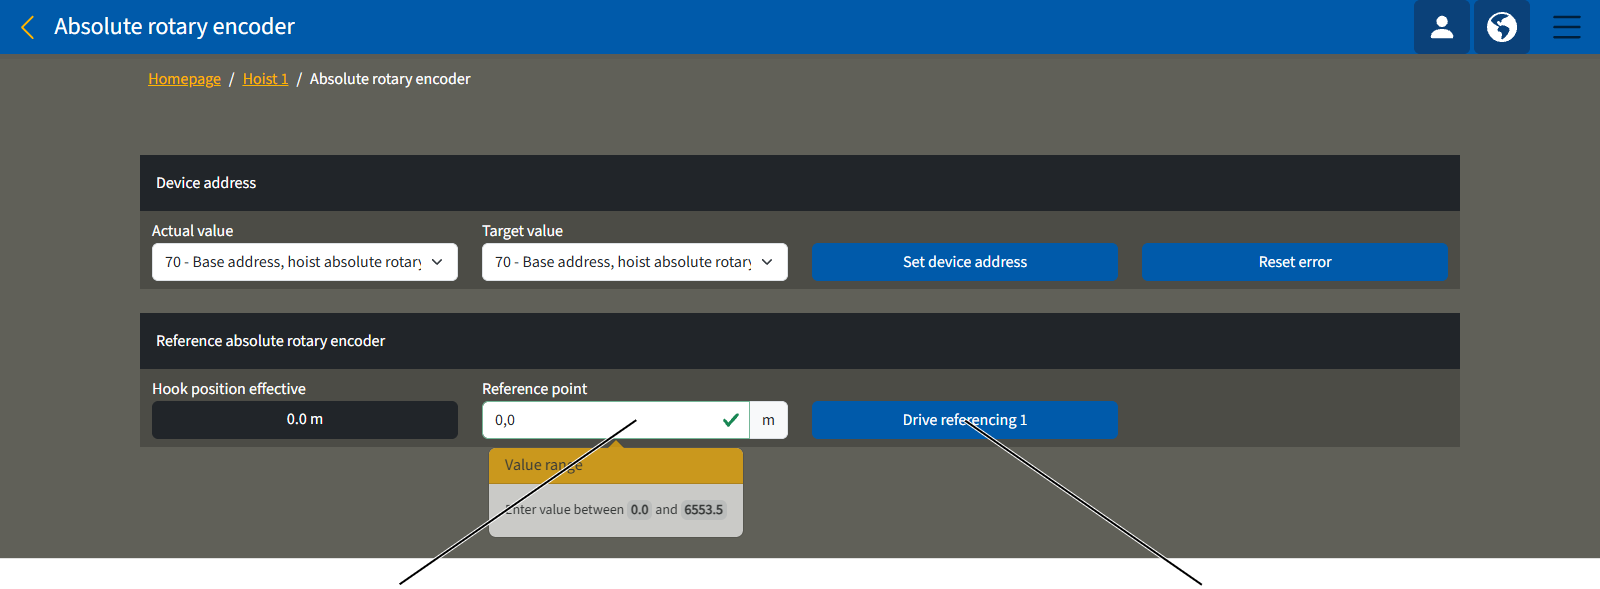
- "Absolute rotary encoder" penceresi belirir.
- "Reference point" giriş alanına daha önce ölçülen değeri girin.
- İstediğiniz tahrik düzeni (örn. "Drive 1 referencing") için düğmeye tıklayın.
- Bir güvenlik sorusu belirir.
- "Perform referencing" düğmesine tıklayın.
- Girilen değer kaydedilir.
Genel bakış: CAN veri yolu ağında uç direnci
ABUControl'deki gibi bir CAN veri yolu ağında ana hat olarak merkezi bir CAN veri yolu hattı kullanılmaktadır. CAN veri yolu hattının ana hattının iki ucuna uç dirençleri takılmalıdır. Bu sayede CAN veri yolu hattında ortaya çıkabilecek arızalar önlenir. Bu ana hatta, bir CAN dağıtım biriminde uç direnci olmayan CAN veri yolu ağının diğer CAN veri yolu cihazları yıldız şeklinde bağlanabilir.
Vince göre CAN veri yolu ağı çok farklı yapılandırılmış olabilir. Burada örneğin nokta matris LED göstergesinin pozisyonu, ayrıca kedi arabalarının sayısı, ürün modeli (kedi arabası başına iki kaldırma tertibatı tahrik düzenli ikiz kaldırma tertibatı) ve başka şeyler dikkate alınmalıdır.
Bu bölümde bir veya iki kedi arabalı vinçler için temel CAN veri yolu ağları tarif edilecektir. Tüm diğer CAN veri yolu ağları için ABUS Servisi ile iletişime geçin.
CAN veri yolu cihazları değiştirilirken:
Arızalı CAN veri yolu cihazlarının değiştirilmesi halinde (örn. PLC, CAN dağıtım birimi, nokta matris LED göstergeler,…) uç direncinin yeni CAN veri yolu cihazında, arızalı CAN veri yolu cihazında olduğu gibi anahtarlanması gerekmektedir.
Sadece bir kedi arabasına sahip vinçte
Uç direnci olan vinç kontaktör kutusundaki CAN dağıtım birimi, "off"Kedi arabasındaki
CAN dağıtım birimi, "off"
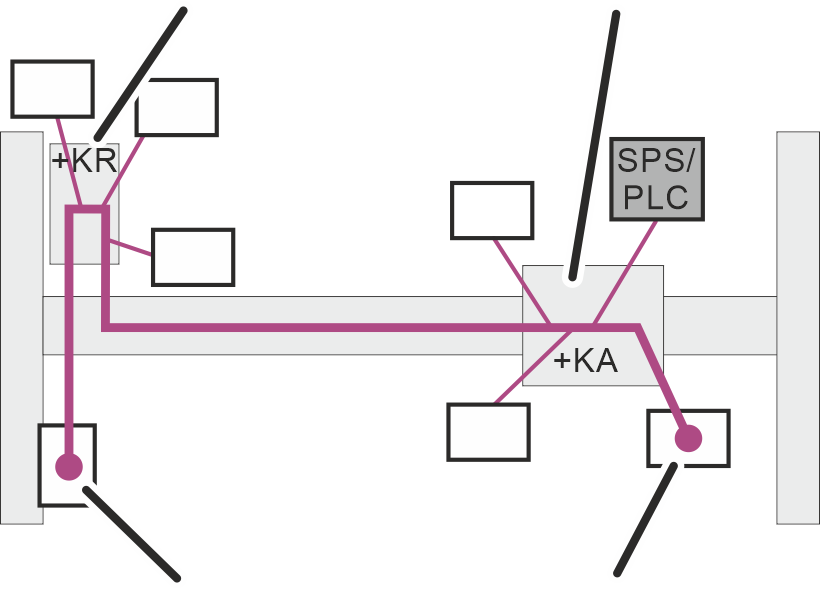
Bir kedi arabası olan vinçte ABUControl'un CAN veri yolu ağında ana hat, kedi arabasında mutlak değer vericisinden (AWG) başlayarak vinç kontaktör kutusu üzerinden (+KR) nokta matris LED göstergesine gider.
Mutlak değer vericisindeki (AWG) ve nokta matris LED göstergesindeki CAN dağıtım birimindeki uç dirençleri açık. Vinç kontaktör kutusundaki (+KR) ve vinç kontaktör kutusundaki (+KA) CAN dağıtım birimindeki uç direnci kapalı.
Yalnızca iki kedi arabalı vinçte
CAN dağıtım birimi uç direnci 'off'Kedi arabası 1'deki CAN dağıtım birimi, "off"
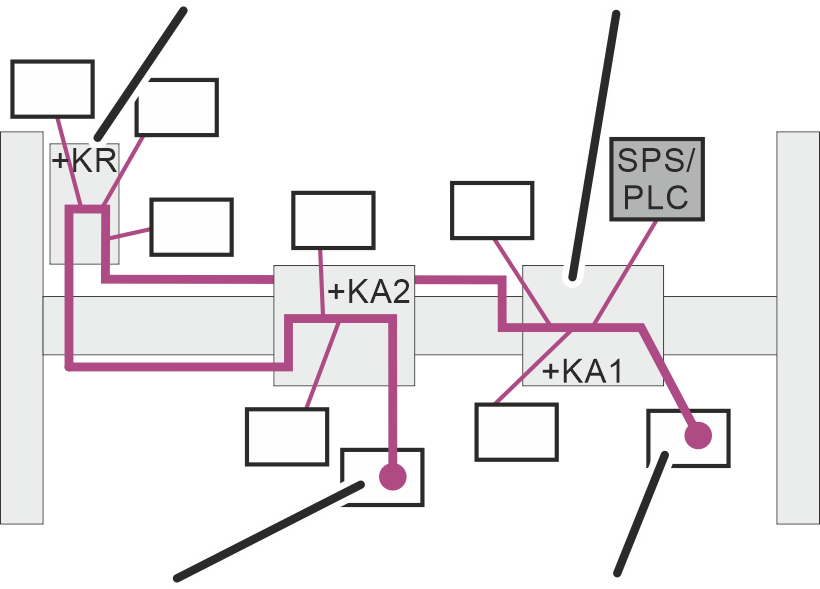
İki kedi arabası olan vinçte ABUControl'un CAN veri yolu ağında ana hat, mutlak değer vericisi 1'den (AWG 1) başlayarak vinç kontaktör kutusu üzerinden (+KR) mutlak değer vericisi 2'ye (AWG 2) gider.
Uç dirençleri mutlak değer vericisi 1 ya da 2'den (AWG 1 ve AWG 2) açıktır. Vinç kontaktör kutusundaki (+KR) ve vinç kontaktör kutusundaki (+KA) CAN dağıtım birimindeki uç direnci kapalı.
ABUControl'un başka bir WLAN ağına bağlanması
Normalde WLAN modülü kendi WLAN ağını yapılandırır. Daha sonra WLAN özelliği bulunan bir bilgisayar kullanılarak vincin WLAN ağı ile WLAN bağlantısı kurulabilir.
Müşteri zaten bir WLAN ağı sağlıyorsa, ABUControl WLAN katılımcısı olarak da mevcut WLAN ağına giriş yapabilir.
Bunun için WLAN modülünün ayarları (örn. IP adresi, SSID,…) uygun şekilde uyarlanabilir.
- Abus Servisi ile iletişime geçin. Bkz. ''ABUS Servisi'' “ABUS Servisi”.
Vinçteki hataların ABUControl ile gideirlmesi
Vinç ABUControl ile hiç çalışmıyor veya beklendiği gibi çalışmıyorsa, bunun nedeni, ABUControl'daki bir arıza olabilir.
Hata kodları
Nokta matris LED göstergesinde bir ileti belirir:
- Nokta matris LED göstergesinde hata kodu ve ABUControl iletisi, akan yazı ile gösterilir.
Metin hızı KranOS'ta vinç hareketi parametreleri veya kedi arabası hareketi parametreleri altından ayarlanabilir. Bakınız "Hareket profilleri (vinç hareket profili, kedi arabası hareket profili) için gelişmiş parametrelerin ayarlanması".
İletilerin onaylanması
Gösterilen iletiler, önem derecelerine bağlı olarak üç kategoriye ayrılır.
- Kategori, iletinin sonunda ".1", ".2" veya ".3" şeklinde gösterilir.
- ".3": Bilgiye ilişkin ileti. Vinç, normal şekilde çalıştırılmaya devam edilebilir.
İleti göstergesini onaylamak için acil durdurma düğmesine veya klaksona basın.
- ".2": Ciddi olmayan hata. Acil durdurma işlevi devreye alınır, vinç durur.
İleti göstergesini onaylamak için acil durdurma düğmesine veya klaksona basın.
Hata akabinde bir daha ortaya çıkmazsa, vinç normal şekilde çalıştırılmaya devam edilebilir.
Hata yeniden ortaya çıktığında ileti bir daha gösterilmez. Vinç, çalıştırılmaya devam edilebilir ancak hatadan etkilenen vinç hareket ekseni, sadece düşük hızda çalıştırılabilir.
- ".1": Ciddi hata. Acil durdurma işlevi devreye alınır, vinç durur.
İleti göstergesini onaylamak için acil durdurma düğmesine veya klaksona basın. Hata, bir frekans invertörü nedeniyle ortaya çıkıyorsa, ayrıca vincin tamamen kapatılıp yeniden açılması gerekir.
Hata akabinde bir daha ortaya çıkmazsa, vinç normal şekilde çalıştırılmaya devam edilebilir.
Hata yeniden ortaya çıktığında ileti bir daha gösterilir. Acil durdurma işlevi yeniden devreye alınır.
İletilerin atanması
İletinin başındaki rakamlar, hatanın nerede (örn. hangi vinç hareket ekseninde) ortaya çıktığını ve hangi kedi arabası veya hangi kaldırma tertibatı (vinçte birden fazla kedi arabası varsa) ile ilgili olduğunu belirtir.
Hata numarası için üçüncü veya dördüncü rakam
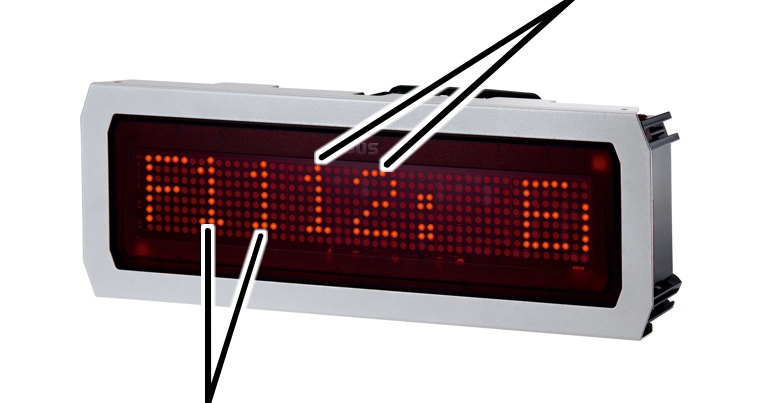
- Birinci ve ikinci rakam: Kaldırma tertibatının, kredi arabasının veya vinç tahrik düzeninin numarası ile birlikte vinç hareket ekseni veya işlev alanı
- Üçüncü ve dördüncü rakam: Hata numarası
Buradan yola çıkılarak ilk iki rakam için olası kombinasyonlar:
Rakamlar |
Yer |
|---|---|
F00_ _ |
Genel hata |
F11_ _ |
Kaldırma tertibatı 1, kaldırma tertibatı tahrik düzeni 1 |
F12_ _ |
Kaldırma tertibatı 1, kaldırma tertibatı tahrik düzeni 2 |
F21_ _ |
Kaldırma tertibatı 2, kaldırma tertibatı tahrik düzeni 1 |
F22_ _ |
Kaldırma tertibatı 2, kaldırma tertibatı tahrik düzeni 2 |
F31_ _ |
Kaldırma tertibatı 3, kaldırma tertibatı tahrik düzeni 1 |
F32_ _ |
Kaldırma tertibatı 3, kaldırma tertibatı tahrik düzeni 2 |
F13_ _ |
Kedi arabası 1 |
F23_ _ |
Kedi arabası 2 |
F33_ _ |
Kedi arabası 3 |
F14_ _ |
Frekans invertörü 1 vinç hareketi tahrik düzeni |
F24_ _ |
Frekans invertörü 2 vinç hareketi tahrik düzeni (sadece elektronik ray kılavuzu ve kuadro vinç hareketi tahrik düzeni olduğunda) |
'Kaldırma tertibatı tahrik düzeni 2' (F_2_ _) sadece ikiz kaldırma tertibatlarında kullanılır. Tüm diğer kaldırma tertibatları sadece bir kaldırma tertibatı tahrik düzenine sahiptir (F_1_ _)
'Kaldırma tertibatı 2' ve 'Kaldırma tertibatı 3' ve de 'Kedi arabası 2' ve 'Kedi arabası 3', iki ve üç kedi arabalı vinçler için geçerlidir.
Bir vinçte normalde iki vinç hareketi tahrik düzeni (F14_ _) için bir frekans invertörü vardır. Elektronik ray kılavuzuna sahip vinçlerde iki adet vinç hareketi tahrik düzeninin her birinin kendine ait bir frekans invertörü (F14_ _ ve F24_ _) vardır. Kuadro vinç hareketi tahrik düzenlerinde, motorların gücü daha yüksek olduğunda, dört adet hareket tahrik düzeni iki adet frekans invertörüne ayrılmış da olabilir.
Rakamlar |
Yer |
|---|---|
F40_ _ |
Vinç mesafesi denetleyicisi |
F41_ _ |
Yönlendirme kumandası |
F51_ _ |
Kedi arabası 1 kedi arabası mesafesi denetleyicisi |
F52_ _ |
Kedi arabası 2 kedi arabası mesafesi denetleyicisi |
F53_ _ |
Kedi arabası 3 kedi arabası mesafesi denetleyicisi |
F60_ _ |
Üzerinden geçme emniyeti tertibatı |
İletilere genel bakış
Genel |
|---|
"F0001: Standby.3" (F0001: Bekleme.3) Vinç devrede ve Standby (Bekleme) konumunda. Vinci kullanmak için acil durdurma düğmesinin kilidini çözün veya vericide sisteme giriş yapın. |
"F0003 PLC: Writing to SD card failed.3" (F0003 PLC: SD karta yazma başarısız oldu.3) PLC'de verilerin SD karta kaydedilmesi sırasında bir hata ortaya çıktı. SD kartı kontrol edin ve gerekirse yeni bir SD kart yerleştirin. |
"F0004 Main contactor: Malfunction.1" (F0004 Ana kontaktör: İşlev bozukluğu.1) Ana kontaktör devrede, fakat acil durdurma düğmesine basıldığı için ana kontaktörün kapalı olması gerekirdi. |
"F0032: Teach position.3" Teach-in fonksiyonu konumlandırma kumandasında etkindir. |
"F0048: "Hook assistant restricted.3" Kanca asistanı sadece kısıtlı olarak kullanılabilir, örn. kaldırma mümkün değilse ya da vinç hareketi belirli bir yönde mümkün değilse. |
Kaldırma tertibatı |
|---|
"F_ _05 Hoist: Motor measurement failed.1" (F_ _05 Kaldırma tertibatı: Motor ölçümü başarısız oldu.1) Vincin çalıştırılması sırasında gerçekleştirilen kaldırma motoru elektriksel ölçümü başarılı olmadı. |
"F_ _17 Hoist: Backup limiter started up.1" (F_ _17 Kaldırma tertibatı: Yedek sınırlayıcı çalışmaya başladı.1) Yük kancası, kaldırma üst konum sınırlayıcısının anahtarlama noktasını geçti ve yedek sınırlayıcının devreye girmesine neden oldu. Anahtarlama noktasını ve şanzıman sınır anahtarını kontrol edin. |
"F_ _20 Hoist: Maximum hook height exceeded.1" Yük kancası ayarlı maksimum kanca yüksekliğini aştı. |
"F_ _26: Hoist: Wire rope wear above 80 %.3" (F_ _26: Kaldırma tertibatı: Halat aşınması %80'in üzerinde.3) Halat, halat değiştirme zamanına denk düşen aşınma derecesinin %80'ine ulaşmıştır. Tekrarlanan kontrol işleminin yapılmasını sağlayın. |
"F_ _27: Hoist: Caution! Wire rope wear above 100 %.3" (F_ _27: Kaldırma tertibatı: Dikkat! Halat aşınması %100'ün üzerinde.3) Halat, halat değiştirme zamanına denk düşen aşınma derecesinin %100'üne ulaşmıştır. Vinç ile çalışmaya devam etmeyin. Tekrarlanan kontrol işleminin yapılmasını sağlayın. |
"F_ _31 Hoist: Speed too high/low.1" (F_ _31 Kaldırma tertibatı: Devir sayısı çok yüksek/düşük.1) Kaldırma tertibatının (mutlak değer vericisi tarafından ölçülen) gerçek devir sayısı, kaldırma tertibatının nominal devir sayısına kıyasla tolerans sınırını aşıyor (çok yüksek/çok düşük). |
"F_ _32 or F_ _33 Hoist synchronisation: Deviation too great.1" (F_ _32 veya F_ _33 Kaldırma tertibatı senkronizasyonu: Sapma çok fazla.1) İki kaldırma tertibatlı bir vinçte veya tandem işletiminde iki vinçte iki kaldırma tertibatının senkronizasyon ayarında, kaldırma veya indirme işlemi sırasında iki yük kancası arasında çok fazla yükseklik farkı oluştu. |
"F_ _35 Hoist frequency converter: Speed: Deviation too great.1“ Kaldırma tertibatının frekans konvertöründeki devir sayısının ölçülen değeri ile hedef değeri arasında bir sapma bulunmaktadır. |
"F_ _36 Super-precision lifting: Switching failed.1" (F_ _36 Süper hassas kaldırma düzeni: Anahtarlama başarısız oldu.1) Sargılar arasındaki anahtarlama kontaktörleri tepki vermedi. |
"F_ _37 Hoist: Error in slack-rope detection.3" (F__37: Kaldırma tertibatı: Halat gevşekliğini önleme düzeni hatası.3) Halat gevşekliğini önleme düzeni başlatılırken bir hata oluştu. Hatayı onaylayın ve işlemi tekrarlayın. |
Kedi arabası |
|---|
"F_ _25 Trolley travel synchronisation: Deviation too great.1" (F_ _25 Kedi arabasını hareket ettirme senkronizasyonu: Sapma çok fazla.1) Birden fazla kedi arabası olan bir vinçte iki kedi arabasının senkronizasyon ayarında kedi arabasını hareket ettirme sırasında iki kedi arabası arasında çok fazla mesafe farkı meydana geldi. |
"F_ _26 Trolley travel synch. in tandem op.: Dev. too great.1" (F_ _26 Tandem işletiminde kedi arabasını hareket ettirme senkronizasyonu: Sapma çok fazla.1) Tandem işletiminde iki vinçte iki kedi arabasının senkronizasyon ayarında kedi arabasını hareket ettirme sırasında iki kedi arabası arasında çok fazla mesafe farkı meydana geldi. |
"F_ _27 Trolley travel distance sensor: Outside trav. range r.1" (F_ _27 Kedi arabasını hareket ettirme mesafe sensörü: Sağ hareket yolu dışında.1) Sağ kedi arabasını hareket ettirme mesafe sensöründe ölçüm değerinin üst sınırı aşıldı veya ölçüm değerinin alt sınırının altına düşüldü. |
"F_ _28 Trolley travel distance sensor: Outside trav. range l.1" (F_ _28 Kedi arabasını hareket ettirme mesafe sensörü: Sol hareket yolu dışında.1) Sol kedi arabasını hareket ettirme mesafe sensöründe ölçüm değerinin üst sınırı aşıldı veya ölçüm değerinin alt sınırının altına düşüldü. |
"F_ _29 Trolley travel distance sensor r: Diagnosis fault.1" (F_ _29 Sağ kedi arabasını hareket ettirme mesafe sensörü: Teşhis hatası.1) Sağ kedi arabasını hareket ettirme mesafe sensöründe teşhis hatası. Durur haldeyken mesafe sensörü düzenli bir şekilde dahili olarak test edilir. Test etmek için mesafe sensörünün sinyal çıkış bölümleri kısa süreliğine değiştirilir. |
"F_ _30 Trolley travel distance sensor l: Diagnosis fault.1" (F_ _30 Sol kedi arabasını hareket ettirme mesafe sensörü: Teşhis hatası.1) Sol kedi arabasını hareket ettirme mesafe sensöründe teşhis hatası. Durur haldeyken mesafe sensörü düzenli bir şekilde dahili olarak test edilir. Test etmek için mesafe sensörünün sinyal çıkış bölümleri kısa süreliğine değiştirilir. |
"F_ _40 Trolley travel freq. converter: Speed: Dev. too great.1“ Kaldırma tertibatının frekans konvertöründeki devir sayısının ölçülen değeri ile hedef değeri arasında bir sapma bulunmaktadır. |
"F_ _41 Trolley travel: Dist. sensor right: Travel dir. reversed.1" (F_ _41 Kedi arabasını hareket ettirme: Sağ mesafe sensörü ve hareket yönü ters.1) Kedi arabası, sağ kedi arabasını hareket ettirme mesafe sensörünün tespit ettiğinden farklı bir hareket yönünde hareket ediyor (kedi arabasını hareket ettirme frekans invertörü dönme yönü). |
"F_ _42 Trolley travel: Dist. sensor left: Travel dir. reversed.1" (F_ _42 Kedi arabasını hareket ettirme: Sol mesafe sensörü ve hareket yönü ters.1) Kedi arabası, sol kedi arabasını hareket ettirme mesafe sensörünün tespit ettiğinden farklı bir hareket yönünde hareket ediyor (kedi arabasını hareket ettirme frekans invertörü dönme yönü). |
Kedi arabası |
|---|
"F_ _49 Right trolley travel: Contactor does not switch on.1“ "Sağ kedi arabası" için butona basıldığında kontaktör açılmaz. |
"F_ _50 Right trolley travel: Contactor does not switch off.1“ "Sağ kedi arabası" için buton serbest bırakıldığında kontaktör kapanmaz. |
"F_ _51 Left trolley travel: Contactor does not switch on.1“ "Sol kedi arabası" butonuna basıldığında kontaktör açılmaz. |
"F_ _52 Left trolley travel: Contactor does not switch off.1“ "Sol kedi arabası" buton serbest bırakıldığında kontaktör kapanmaz. |
"F_ _53 Fast trolley travel: Contactor does not switch on.1“ "Hızlı kedi arabası" butonuna basıldığında kontaktör açılmaz. |
"F_ _54 Fast trolley travel: Contactor does not switch off.1“ "Hızlı kedi arabası" buton serbest bırakıldığında kontaktör kapanmaz. |
Vinci hareket ettirme |
|---|
"F_ _20 Crane travel synch. in tandem op.: Dev. too great.1" (F_ _20 Tandem işletiminde vinci hareket ettirme senkronizasyonu: Sapma çok fazla.1) Tandem işletiminde iki vinçte vinç hareketi tahrik düzenlerinin senkronizasyon ayarında vinci hareket ettirme sırasında iki vinç arasında çok fazla fark meydana geldi. |
"F_ _28 Crane travel distance sensor: Outside trav. range f.1" (F_ _28 Vinci hareket ettirme mesafe sensörü: İleri hareket yolu dışında.1) Vinci ileri hareket ettirme mesafe sensöründe ölçüm değerinin üst sınırı aşıldı veya ölçüm değerinin alt sınırının altına düşüldü. |
"F_ _29 Crane travel dist. sensor: Outside trav. range back.1" (F_ _29 Vinci hareket ettirme mesafe sensörü: Geri hareket yolu dışında.1) Vinci geri hareket ettirme mesafe sensöründe ölçüm değerinin üst sınırı aşıldı veya ölçüm değerinin alt sınırının altına düşüldü. |
"F_ _30 Crane travel distance sensor f: Diagnosis fault.1" (F_ _30 Vinci ileri hareket ettirme mesafe sensörü: Teşhis hatası.1) Vinci ileri hareket ettirme mesafe sensöründe teşhis hatası. Durur haldeyken mesafe sensörü düzenli bir şekilde dahili olarak test edilir. Test etmek için mesafe sensörünün sinyal çıkış bölümleri kısa süreliğine değiştirilir. |
"F_ _35 Crane travel frequency converter: Speed: Dev. too great.1“ Kaldırma tertibatının frekans konvertöründeki devir sayısının ölçülen değeri ile hedef değeri arasında bir sapma bulunmaktadır. |
"F_ _31 Crane travel distance sensor back: diagnosis fault.1" (F_ _31 Vinci geri hareket ettirme mesafe sensörü: Teşhis hatası.1) Vinci geri hareket ettirme mesafe sensöründe teşhis hatası. Durur haldeyken mesafe sensörü düzenli bir şekilde dahili olarak test edilir. Test etmek için mesafe sensörünün sinyal çıkış bölümleri kısa süreliğine değiştirilir. |
"F_ _37 Crane: Distance sensor fwd: Travel dir. reversed.1" (F_ _37 Vinç: İleri mesafe sensörü ve hareket yönü ters.1) Vinç, vinci ileri hareket ettirme mesafe sensörünün tespit ettiğinden farklı bir hareket yönünde hareket ediyor (vinci hareket ettirme frekans invertörü dönme yönü). |
"F_ _38 Crane: Distance sensor back: Travel dir. reversed.1" (F_ _38 Vinç: Geri mesafe sensörü ve hareket yönü ters.1) Vinç, vinci geri hareket ettirme mesafe sensörünün tespit ettiğinden farklı bir hareket yönünde hareket ediyor (vinci hareket ettirme frekans invertörü dönme yönü). |
Vinci hareket ettirme |
|---|
"F_ _44 Safety: Safe stop (STO) in limit switch range.3“ Vinç son konum durdurma tertibatı anahtarlama noktası geçildiğinde belleğe programlanabilir güvenlik kontrol ünitesi (PLC) üzerinden güvenli durdurma (STO) etkinleştirdi. |
"F_ _45 Forward crane travel: Contactor does not switch on.1“ "Vinci ileri hareket ettirme" butonuna basıldığında kontaktör açılmaz. |
"F_ _46 Forward crane travel: Contactor does not switch off.1“ "Vinci ileri hareket ettirme" butonu serbest bırakıldığında kontaktör kapanmaz. |
"F_ _47 Backward crane travel: Contactor does not switch on.1“ "Vinci geri hareket ettirme" butonuna basıldığında kontaktör açılmaz. |
"F_ _48 Backward crane travel: Contactor does not switch off.1“ "Vinci geri hareket ettirme" butonu serbest bırakıldığında kontaktör kapanmaz. |
"F_ _61 Fast crane travel: Contactor does not switch on.1“ "Vinci hızlı hareket ettirme" butonuna basıldığında kontaktör açılmaz. |
"F_ _62 Fast crane travel: Contactor does not switch off.1“ "Vinci hızlı hareket ettirme" butonu serbest bırakıldığında kontaktör kapanmaz. |
Yedekli hareket sınırlayıcı anahtarlar ve mesafe tutucular için mesajlara genel bakış
Yedekli bir hareket sınırlayıcı anahtar, vinç mesafesi denetleyicisi veya kedi arabası mesafesi denetleyicisi varsa, güvenliği daha da artırmak için bir anahtarlama noktasında iki çapraz kol anahtarı veya ışık bariyerleri kullanılır. Anahtarlama noktasını geçerken iki çapraz kol anahtarı veya ışık bariyeri aynı anda devreye girmezse, ilgili mesaj görüntülenir. Ancak vinç veya kedi arabası yine de işlevine uygun fren yapar.
Vinci hareket ettirme |
|---|
"F_ _26 vinci hareket ettirme: Yed. son konum dur.: Anahtarlama durumları farklı 3“ |
„F_ _27 vinci hareket ettirme: Yed. önceden dur.: Anahtarlama durumları farklı 3“ |
Vinç mesafesi denetleyicisi |
|---|
"F_ _16 Crane dist. sys.: Red. brake fnct. 1/2 f: Sw. stat. diff.3" (F_ _19 Vinç mesafesi denetleyicisi: Yedekli önceden durdurma 1/2 ileri: Anahtarlama durumları farklı.3) |
"F_ _17 Crane dist. sys.: Red. brake fnct. 1/2 b: Sw. stat. diff.3" (F_ _20 Vinç mesafesi denetleyicisi: Yedekli önceden durdurma 1/2 geri: Anahtarlama durumları farklı.3) |
"F_ _18 Crane dist. sys.: Red. brake fnct. 1/2 f/b: Sw. stat diff.3" (F_ _21 Vinç mesafesi denetleyicisi: Yedekli önceden durdurma 1/2 ileri/geri: Anahtarlama durumları farklı.3) |
"F_ _19 Crane dist. sys.: Red. brake fnct. 1/2 f: Sw. stat. diff.3" (F_ _19 Vinç mesafesi denetleyicisi: Yedekli önceden durdurma 1/2 ileri: Anahtarlama durumları farklı.3) |
"F_ _20 Crane dist. sys.: Red. brake fnct. 1/2 b: Sw. stat. diff.3" (F_ _20 Vinç mesafesi denetleyicisi: Yedekli önceden durdurma 1/2 geri: Anahtarlama durumları farklı.3) |
"F_ _21 Crane dist. sys: Red. brake fnct. 1/2 f/b: Sw. stat diff.3" (F_ _21 Vinç mesafesi denetleyicisi: Yedekli önceden durdurma 1/2 ileri/geri: Anahtarlama durumları farklı.3) |
Kedi arabası mesafesi denetleyicisi |
|---|
"F_ _16 Trolley dist. sys: Red. brake fnct. 1/2 r: Sw. stat diff.3" (F_ _19 Kedi arabası mesafesi denetleyicisi: Yedekli önceden durdurma 1/2 sağ: Anahtarlama durumları farklı.3) |
"F_ _17 Trolley dist. sys: Red. brake fnct. 1/2 l: Sw. stat diff.3" (F_ _20 Kedi arabası mesafesi denetleyicisi: Yedekli önceden durdurma 1/2 sol: Anahtarlama durumları farklı.3) |
"F_ _18 Trolley dist. sys: Red. brake fnct. 1/2 r/l: Sw. stat diff.3" (F_ _21 Kedi arabası mesafesi denetleyicisi: Yedekli önceden durdurma 1/2 sağ/sol: Anahtarlama durumları farklı.3) |
"F_ _19 Trolley dist. sys: Red. brake fnct. 1/2 r: Sw. stat diff.3" (F_ _19 Kedi arabası mesafesi denetleyicisi: Yedekli önceden durdurma 1/2 sağ: Anahtarlama durumları farklı.3) |
"F_ _20 Trolley dist. sys: Red. brake fnct. 1/2 l: Sw. stat diff.3" (F_ _20 Kedi arabası mesafesi denetleyicisi: Yedekli önceden durdurma 1/2 sol: Anahtarlama durumları farklı.3) |
"F_ _21 Tr. dist. sys: Red. brake fnct. 1/2 r/l: Sw. stat diff.3" (F_ _21 Kedi arabası mesafesi denetleyicisi: Yedekli önceden durdurma 1/2 sağ/sol: Anahtarlama durumları farklı.3) |
Nokta matris LED göstergesinde "WAITING" görüntülenir:
Vincin işletme gerilimi devreye alındıktan birkaç dakika sonra da nokta matris LED göstergesinde "WAITING" gösterilir.
- Nokta matris LED göstergesi, vinç kontrol sisteminden sinyal almıyor. Olası nedeni: PLC arızalı ya da bozuk.
- Vinç kısa bir bekleme süresinden sonra başlarsa, nokta matris LED göstergesi hala "WAITING" gösteriyorsa nokta matris LED göstergesi bozuktur ya da nokta matris LED göstergesi kablo bağlantısı hasarlıdır.
Nokta matris LED göstergesinde "NO SIGNAL" görüntülenir:
- Nokta matris LED göstergesi geçerli kontrol düzeni sinyalleri aldı. Bunlar duraklatıldı ya da arızalandı.
İletilerin KranOS'de görüntülenmesi
ABUControl'un mevcut hata kodları ve iletileri, frekans invertörünün hata kodları ve o ana kadarki tüm iletilerin günlük dosyası KranOS'de görüntülenebilir.
Bu işlem adımı için dizüstü bilgisayar veya tablet bilgisayar üzerinden KranOS'ye erişim gereklidir. 'CUSTOMER' (Müşteri) (Kullanıcı düzeyi [1]) ya da 'SERVICE' (kullanıcı düzeyi [2]) oturum açmış olmalıdır.
Frekans invertörü hata kodu
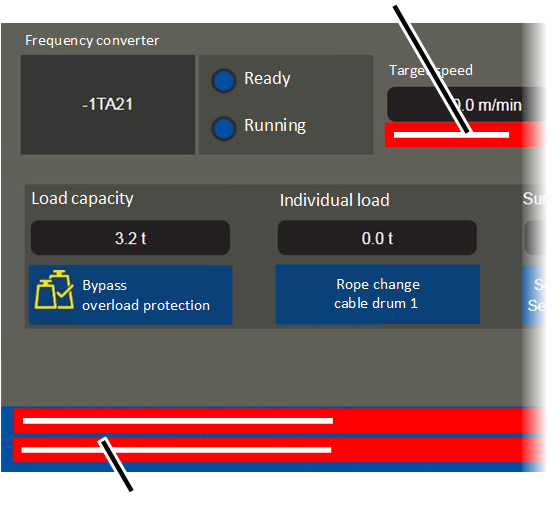
ABUControl'un güncel iletilerinin gösterimi:
- Vinç hareket eksenlerinin pencere menülerinde alt kısımda ABUControl'un ilgili vinç hareket ekseni için mevcut hata iletileri görüntülenir.
Frekans invertörü hata kodları gösterimi:
- İlgili vinç hareket ekseninin pencere menüsünde "Frequency converter" kısmında frekans invertörünün hata kodu görüntülenir.
- Ayrıca frekans invertörünün hata kodu, "F_ _ 01: Hoist: Frequency converter fault code: _ _ _", "F_ _ 01: Trolley: Frequency converter fault code: _ _ _" veya "F_ _ 01: Crane: Frequency converter fault code: _ _ _" iletisi ile birlikte ABUControl'un toplu iletisi olarak alt kısımda görüntülenir.
Günlük dosyası gösterimi:
Bkz. "Günlük dosyasının görüntülenmesi".
ABUS Servisi
Sadece Almanya'da
- Şayet biliyor iseniz, ürün numarasını, seri numarasını ve müşteri numarasını hazır bulundurun.
- ABUS Servis Merkezi'ni telefonla arayın:
- Telefon: 02261-37-237
- Olağan çalışma saatlerinin dışında aradığınızda, telesekretere bir not bırakın.
- ABUS Servisi, size en kısa sürede geri döner.
- Gerektiğinde, probleme ilişkin açıklamayı, faks veya e-posta yoluyla gönderin:
- Faks: 02261-37-265
- e-posta: service@abus-kransysteme.de
Sadece Almanya dışı için
- ABUS şubesini veya bulunduğunuz bölgedeki vinç servisi ortak şirketini telefonla arayın.
İletişim bilgileri, sorumlu kişiler ve ulaşılabilirlik konuları hakkında ABUS şubesi veya bulunduğunuz bölgedeki vinç servisi ortak şirketi gerekli bilgileri verecektir.