Yhdellä silmäyksellä:
Yleistä
Tämä luku koskee jokaista, joka työskentelee nosturia käyttäen, nosturin parissa tai nosturin läheisyydessä.
Aluksi
Tämän tuotekäsikirjan käyttö
Tässä tuotekäsikirjassa käytetään seuraavia symboleita:
- Tämä merkki ilmaisee toimintaohjeen, joka kehottaa suorittamaan määrätyn työvaiheen.
- Tämä merkki ilmaisee toiminnan tuloksen ja kuvaa laitteella tapahtuvat asiat.
- Tätä merkkiä käytetään luetelmissa.
Vain...
Katkoviivoin kehystetty osio koskee vain määrättyjä tyyppejä, versioita tai optioita. Kappaleen sisällön soveltamisala on ilmoitettu osion otsikossa "Vain...".
Tuotekäsikirjaa koskevia ohjeita
Lue tuotekäsikirja huolellisesti läpi ennen työskentelyn aloittamista. Noudata aina myös lisävarusteiden ja yksittäisten komponenttien tuotekäsikirjoja.
Säilytä tuotekäsikirjaa sen jälkeen nosturin lähettyvillä. Oppaan on oltava kaikkien nosturilla tai sen luona työskentelevien henkilöiden saatavilla.
Tuotekäsikirja on luovutettava aina nosturin mukana, jos nosturi myydään, vuokrataan tms.
Määräysten mukainen käyttö
ABUControl on moduulirakenteinen nosturiohjaus, joka perustuu ohjelmoitavaan keskuslogiikkaan (PLC) ja erilaisiin CAN-väylälaitteisiin, jotka ovat keskenään yhteydessä CAN-väyläverkon kautta. Sitä käytetään yhdellä tai useammalla kulkuvaunulla varustetun ABUS-siltanosturin ohjaamiseen ABURemote-radio-ohjauksella tai ABUCommander riippuohjaimella.
- ABUControl on moduulirakenteinen keskenään verkotettu nosturiohjaus. Kaikki ABUControlin osat on sovitettu ja säädetty vastaamaan toisiaan. Yksittäisten CAN-väylälaitteiden tai muiden komponenttien korvaamiseen saa käyttää ainoastaan rakenteeltaan samanlaisia alkuperäisvaraosia.
- ABUControlin saa ottaa käyttöön vain tehtaalla asetetuilla ABUS-kohtaisilla asetuksilla.
- ABUControlissa saa käyttää vain ABUS-siltanostureissa. Älä liitä sitä vieraisiin tuotteisiin.
- Ainoastaan pätevä henkilöstö saa suorittaa asetuksia KranOS-järjestelmässä.
Määräykset
Laitteisto on valmistettu ja tarkastettu eurooppalaisten standardien, sääntöjen ja määräysten mukaan. Suunnittelussa ja valmistuksessa sovelletut periaatteet on mainittu vaatimustenmukaisuusvakuutuksessa tai liittämisvakuutuksessa. Näitä periaatteita tulee noudattaa myös asennuksen, käytön, tarkastuksen ja kunnossapidon yhteydessä. Tämä pätee myös voimassa olevien työturvallisuusmääräysten suhteen.
Yksittäisessä tapauksessa sovellettavat määräykset riippuvat paljolti nosturin käyttötavasta ja maakohtaisista määräyksistä. Ota selvää sovellettavista ja voimassa olevista määräyksistä työturvallisuusmääräykset mukaan luettuina ja noudata kyseisiä määräyksiä! Katso myös vaatimustenmukaisuusvakuutus tai liittämisvakuutus.
Virhevastuu
- ABUS ei vastaa vahingoista, jotka johtuvat virheellisestä käytöstä, henkilöstön puutteellisesta koulutuksesta, virheellisesti suoritetuista työtehtävistä samoin kuin nosturiin tai nosturin komponentteihin ilman ABUSin lupaa tehdyistä rakenteellisista tai muunlaisista muutoksista.
- Valmistajan virhevastuuseen ei voi enää vedota, jos rakenneosiin tehdään omavaltaisia muutoksia, jos nosturin tai nosturin komponenttien asennus, käyttö tai huoltaminen tapahtuu tuotekäsikirjan kuvauksista poikkeavasti tai jos nosturissa tai nosturin komponenteissa käytetään muita kuin ABUS-alkuperäisvaraosia.
- Nosturia tai nosturin komponentteja voi käyttää turvallisesti vain, jos nosturin tai nosturin komponenttien yhteydessä käytetään ABUS-alkuperäisvaraosia.
Turvallisuusohjeita
Noudata näitä ohjeita nosturin turvallisen käytön takaamiseksi. Erityiset vaaratilanneohjeet löytyvät luvusta, johon nämä vaaratilanteet liittyvät.
- Nosturin ohjauksessa ja kulkuvaunun ohjauksessa on myös hätäpysäytyspainikkeen painamisen jälkeen korkeita jännitteitä, jotka voivat johtaa kuolemaan.
- Irrota nosturin verkkojohto ja odota ennen töitä vähintään 15 minuuttia, että jännitteet ovat purkautuneet.
ABUControl
Laitekuvaus
ABUControl muodostuu seuraavista:
- Nosturin ohjaus
- Kulkuvaunun ohjaus
- Absoluuttikulma-anturi vaijerirummussa
- Nostokoneiston kuormanmittausjärjestelmä
- Absoluuttikulma-anturi nostomoottorissa (valinnainen varuste)
- Kulkuvaunun tai kulkuvaunujen etäisyysanturi (valinnainen varuste)
- Nosturin etäisyysanturi (valinnainen varuste)
- Muut liikkeenrajoittimet (ristivipukytkin ja/tai heijastusvalokennot) (valinnaisia varusteita)
- LED-matriisinäyttö
- Muut ristivipukytkimet halliprofiiliohjaukseen (valinnaisia varusteita)
- Vaijerin kallistusmittari kulkuvaunulla (valinnainen varuste)
Yleiskatsaus nosturin ohjaukseen:
Nosturin ohjauksen rakenne vaihtelee nosturin mukaan. Apuna voi käyttää seuraavaa kuvaa.
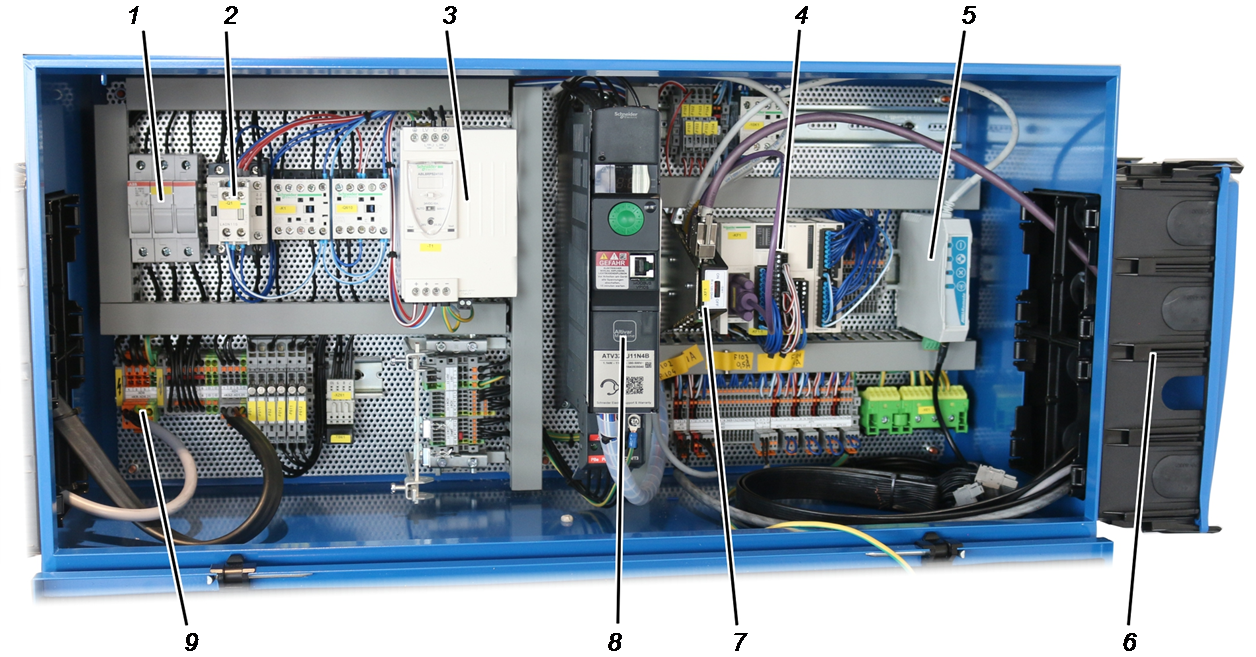
- 1: Varokekytkin
- 2: Pääkontaktori
- 3: Virtalähde
- 4: Kenttäväyläkytkin tulo- ja lähtösignaaleille
- 5: ABURemote-vastaanotin
- 6: Laippakotelo
- 7: CAN-jakaja
- 8: Taajuusmuuttaja
- 9: Virran syöttö
Yleiskatsaus kulkuvaunun ohjaukseen
Kulkuvaunun ohjauksen rakenne vaihtelee nosturin mukaan. Apuna voi käyttää seuraavaa kuvaa.
1 2 3 4 5
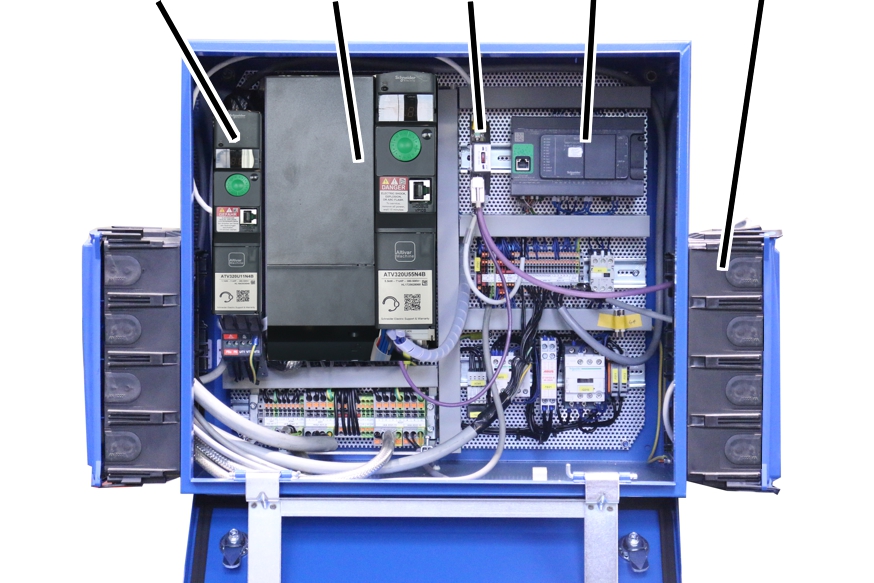
- 1: Kulkuvaunun käyttömoottorin taajuusmuuttaja
- 2: Nostokoneiston taajuusmuuttaja
- 3: CAN-jakaja
- 4: Ohjelmoitava logiikka (PLC)
- 5: Laippakotelo
Vain absoluuttikulma-anturilla "AWG" varustettuna
Absoluuttikulma-anturi "AWG" (vaihteiston rajakatkaisijassa "GGS"):
- 1: rele ja riviliitin lisäkytkentätoimintoja varten (optio)
- 2: kiertokytkin laiteosoitteen asettamiseen (optio)
- 3: painike laiteosoitteen palauttamiseen
- 4: piirilevy
- 5: päätevastuksen kytkin
- 6: CAN-väyläverkon ja Modbus-verkon liitäntä
Vain absoluuttikulma-anturilla 'Kübler' varustettuna
Absoluuttikulma-anturi "Kübler" (vaihteiston rajakatkaisijassa "GPK"):
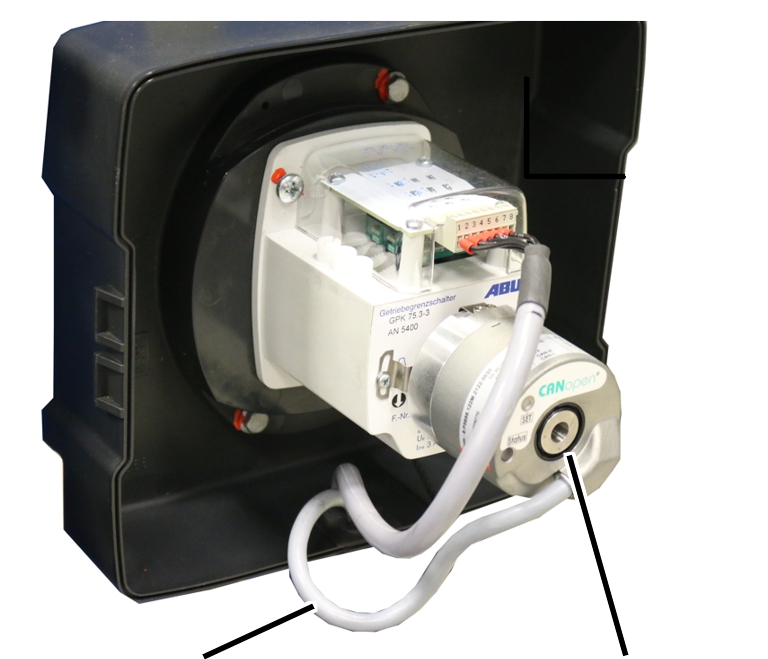
- 1: CAN-väyläjohdin
- 2: Absoluuttikulma-anturi 'Kübler'
Tekniset ominaisuudet
ABUControl:
- ABUControl on moduulirakenteinen nosturin ohjaus, joka perustuu automaatiotekniikan hyviksi todettuihin komponentteihin. Nosturin eri moduulit on verkotettu keskenään ja ne muodostavat näin nosturitoimintojen älykkään ohjauksen.
- ABUControlin keskuslaskentayksikkönä toimii ohjelmoitava logiikka (PLC). Se käsittelee radio-ohjauksen tai riippuohjaimen ohjauskomennot sekä kaikki paluuilmoitukset, joita absoluuttikulma-anturit, liikkeenrajoittimet (ristivipukytkimet, valokennot...) ja muut moduulit lähettävät.
- Ajoakselit (nosturin ajo ja kulkuvaunun ajo) on varustettu taajuusmuuttajilla. Näin ABUControl mahdollistaa liikeprofiilien vaivattoman säätämisen. Asiakkaan pyynnöstä myös nostokoneisto on varustettavissa taajuusmuuttajilla, jolloin myös nostokoneiston kohdalla on mahdollista valita ja säätää nostoprofiileja.
- Nostokoneiston koukkupaikkaa ja nostonopeutta tarkkaillaan absoluuttikulma-anturilla. Näin ABUControl tietää, miten nopeasti nostokoneisto pyörii. Tämä mahdollistaa eräitä mukavia lisätoimintoja (esim. nostokoneiston tasakäyntisäätelyn). Ylintä ja alinta koukkupaikkaa valvoo lisäksi sähkömekaaninen vaihteiston rajakatkaisija.
- Nosturia, jossa on ABUControl, ohjataan ABURemote-radio-ohjauksella. Tämän ansiosta tiettyjä lisätoimintoja (esim. heilunnanvaimennusta) voidaan ohjata mukavasti suoraan ohjaimesta. Jos nosturia ohjataan toisella radio-ohjauksella, jotkin toiminnot (esim. heilunnanvaimennus) eivät ole käytettävissä tai toimivat vain rajoitetusti.
- Vain riippuohjaimen (optio) yhteydessä: Nosturia voidaan ohjata myös riippuohjaimella. Joitakin ABUControl-toimintoja (esim. heilunnanvaimennus) ei voida käyttää riippuohjaimella ollenkaan tai niitä voidaan käyttää vain rajoitetusti.
- LED-matriisinäytöllä näytetään ABUControlin erilaisia toimintatietoja. Lisäksi se näyttää eri nosturikomponenttien tilailmoituksia ja vikailmoituksia, mikä mahdollistaa vikojen nopean ja yksinkertaisen poistamisen.
- Vain kaksinkertaisen nostonopeuden yhteydessä (optio): Tämän option avulla nostonopeus voidaan suurentaa jopa 200%:iin (= kaksinkertainen). Näin nosturilla voi työskennellä nopeammin. Suurin mahdollinen lisänostonopeus (alkaen 100%:sta) riippuu nosturiin ripustetusta kuormasta.
- Vain super-hienonoston yhteydessä (valinnainen varuste): tämän toiminnon avulla nostokoneistoa voidaan nostaa ja laskea erityisen hitaasti. Näin kuorma on mahdollista kohdistaa äärimmäisen tarkasti. Super-hienonosto voidaan kytkeä päälle ja pois päältä lähettimellä tai riippuohjaimella.
Napakytkettävien nostokoneiston käyttöjen yhteydessä taajuusmuuttajan kytkentä vaihdetaan super-hienonoston yhteydessä nopean nostonopeuden käämitykseltä hitaan nostonopeuden käämitykselle.
Muiden kuin napakytkettävien yksikäämisten nostokoneiston käyttöjen (esimerkiksi GM7000.2) yhteydessä nostomoottorin kierroslukua valvoo erillinen absoluuttikulma-anturi. Täysi vääntömomentti on siten mahdollinen myös erittäin pienillä nostonopeuksilla, jolloin kuorma voidaan pitää jopa paikallaan ilman jarrua.
KranOS:
- KranOS on graafinen käyttöliittymä, jonka avulla ABUControlia säädetään.
- Nosturin ohjaaja ja (koulutettu) kunnossapitohenkilö voivat käyttää KranOS:aa tietokoneella (esim. kannettava, tabletti) ja muuttaa siinä asetuksia ja näyttää käyttötietoja.
- KranOS-käyttöliittymän käyttöön ei tarvita erityistä ohjelmistoa tai sovellusta. Käyttö on mahdollista normaalin Internet-selaimen välityksellä.
- KranOS:n käyttö (paitsi käyttötietojen näyttö) on suojattu käyttäjänimen ja salasanan avulla. Eri käyttäjät kuuluvat eri käyttäjätasoille. Mitä korkeampi käyttäjätaso on, sitä useampia asetuksia on mahdollista hakea esiin ja muuttaa.
ABUControl-ohjauksen johdotus ja ohjelmointi:
- ABUControl muodostuu ohjelmoitavasta keskuslogiikasta (PLC) ja lukuisista CAN-väylälaitteista (esim. absoluuttikulma-anturit, taajuusmuuttajat,…), joiden keskinäinen tietoliikenne tapahtuu CAN-väyläverkon kautta.
- ABUControl on rakennettu teollisista vakiokomponenteista, joita on tarpeen mukaan mahdollista vaihtaa yksinkertaisesti ja yksi kerrallaan. Näin vikatapauksessa koko ohjausta ei tarvitse vaihtaa. Yksittäisiä komponentteja voidaan vaihtaa kohdennetusti.
- Kaikki ABUControlin moduulit on liitetty toisiinsa pistokeliitännöillä. Näin moduulit on mahdollista irrottaa nopeasti toisistaan.
- Jokainen ABUControl-ohjauksella varustettu nosturi on parametroitu asiakaskohtaisesti. Näin ohjaus tunnistaa yksittäisen nosturin tarkan mitoituksen ja nosturin valinnaiset varustuskomponentit.
- Vaihdon jälkeen CAN-väylälaitteiden ohjelmointi tapahtuu keskus-PLC:n avulla. Tämä tapahtuu laitteesta riippuen joko automattisesti tai tarkoitukseen varatun KranOS-käyttöliittymän toiminnon avulla.
- Keskus-PLC on varustettava vaihdon jälkeen asiakaskohtaisen ohjelmoinnin sisältävällä SD-kortilla. Näin nosturin asiakaskohtaiset tiedot pysyvät tallessa.
- ABUControl on suunniteltu juurta jaksaen sähkömagneettista yhteensopivuutta (EMC) silmällä pitäen. Tämä estää tehokkaasti sähkömagneettisten aaltojen muihin laitteisiin ja teollisuuslaitteistoihin aiheuttamat häiriöt.
- Ohjelmoitavan keskuslogiikan (PLC), taajuusmuuttajien ja kenttäväyläkytkinten lähtöjen ja tulojen ohjaussignaalit voidaan tarkastaa tavallisilla mittalaitteilla.
- CAN-väyläverkon lisäksi eräät komponentit on yhdistetty Ethernet-verkon avulla toisiinsa. Kyseessä on tällöin muun muassa WLAN-verkon toteuttamiseen käytettävä WLAN-moduuli, jonka välityksellä kannettavalta tietokoneelta tai tablettitietokoneelta on mahdollista luoda langaton yhteys ohjelmoitavaan logiikkaan (PLC). Jos käytössä on vielä muita Ethernet-verkon laitteita (esim. langaton tiedonsiirtomoduuli), kaikki Ethernet-verkon laitteet liitetään jakajana käytettävään Ethernet-kytkimeen.
- CAN-väyläverkon lisäksi eräät komponentit on mahdollisesti yhdistetty Modbus-verkon avulla toisiinsa.
Kulkuvaunun ajamisen tasakäyntisäätely:
- Kun nosturissa on enemmän kuin yksi kulkuvaunu, ABUControl säätelee yhteiskäytössä kaikkien kulkuvaunujen synkronoitua ajoa. Näin kulkuvaunuilla on yhteiskäytössä ahtaiden toleranssien rajoissa sama ajonopeus, kiihdytysaika ja jarrutusaika.
- Kulkuvaunun ajamisen tasakäyntisäätely tekee yhteisen kuorman kuljettamisesta vieläkin turvallisempaa.
- Kulkuvaunun ajamisen tasakäyntisäätely toimii myös silloin, kun kulkuvaunut ovat eri kokoisia ja kulkuvaunuilla on (erikseen tarkasteltuna) erilaiset maksimiajonopeudet.
- Kulkuvaunun ajamisen tasakäyntisäätely on mahdollista kolmeen kulkuvaunuun per nosturi.
Rinnakkaiskäytössä: Kulkuvaunun ajamisen tasakäyntisäätely on mahdollista kummassakin rinnakkaiskäyttönosturissa enintään kahteen kulkuvaunuun per nosturi.
Nostokoneiston tasakäyntisäätely:
- Kun nosturissa on enemmän kuin yksi nostokoneisto sekä taajuusmuuttajien tapauksessa, ABUControl säätelee yhteiskäytössä synkronoitua nostoa ja laskua. Näin nostokoneistoilla on yhteiskäytössä ahtaiden toleranssien rajoissa sama nostonopeus, kiihdytysaika ja jarrutusaika.
- Nostokoneiston tasakäyntisäätely tekee yhteisen kuorman kuljettamisesta vieläkin turvallisempaa.
- Nostokoneiston tasakäyntisäätely toimii myös silloin, kun nostokoneistot ovat eri kokoisia ja niillä on (erikseen tarkasteltuna) erilaiset maksiminostonopeudet.
- Nostokoneiston tasakäyntisäätely tasaa myös nostokoneistojen erilaiset kuormitukset, jotka johtuvat kuorman epätasaisesta jakautumisesta. Näin myös epätasaisesti jakautunut kuorma nostetaan ja lasketaan synkronoidusti kaikilla nostokoneistoilla.
- Nostokoneiston tasakäyntisäätely on mahdollista kolmeen nostokoneistoon per nosturi.
Rinnakkaiskäytössä: Nostokoneiston tasakäyntisäätely on mahdollista kummassakin rinnakkaiskäyttönosturissa enintään kahteen nostokoneistoon per nosturi.
- Kaksoisnostokoneistoissa: Tasakäyntisäätely ei ole päällä jarrutusvaiheen alueella ennen korkeinta koukkupaikkaa. Tällä taataan, että vaijeri jakautuu tasaisesti kummallekin vaijerirummulle..
Liikeprofiilit:
- Taajuusmuuttajilla varustetut käytöt: ABUControl sallii käyttöjen ohjauksen mukauttamisen. Näin nostokoneiston käyttöjen ja ajokäyttöjen kiihdytys- ja jarrutuskäyttäytyminen sekä maksimi- ja miniminopeus voidaan sovittaa vastaamaan omia käyttötapoja.
- Säätöjen parametreja on tällöin rajoitettu niin, että nosturia voidaan säätää vain turvallisissa rajoissa. Liian voimakas kiihdytys voisi muuten esim. kuormittaa kantavia rakenteita (rakennus) liian voimakkaasti.
- KranOS:n liikeprofiiliohjauksessa on mahdollista valita portaaton tai kaksiportainen liikeprofiili.
- Näin erilaisten nosturien liikeprofiilit voidaan sovittaa toisiinsa siten, että nosturien käyttäytyminen on samantapainen.
Ylikuormituksen esto:
- ABUControl mittaa ripustetun kuorman kaikista nostokoneistoista ja estää ylikuormituksen suhteessa kaikkiin yksittäisiin nostokoneistoihin ja nosturin summakuormaan. Lisäksi se valvoo kaikkien nostokoneistojen pyörimissuuntaa ja kierroslukua katkaisee toiminnan varmasti ylikierroslukutapauksessa.
- ABUControl mittaa ripustetun kuorman suoraan.
- Kuorman mittaamiseen käytetään kuormanmittausjärjestelmää. Se muodostuu yhdestä kuorma-anturista tai mittauspultista.
- Kuormanmittausjärjestelmä on tarkoitettu ensisijaisesti nosturin ylikuormituksen tunnistamiseen eikä ripustetun kuorman tarkkaan punnitsemiseen. Myös lähettimen tai LED-matriisinäytön kuormanäytöt ovat vain karkeita arvioita kuormasta. Kuormanmittausjärjestelmän vakaaminen ei ole mahdollista. Kuormanmittausjärjestelmän tarkkuus on ±2 % - 5 % nosturin maksimaalisesta nostokyvystä.
Halliprofiiliohjaus ristivipukytkimen avulla (versio):
- Halliprofiili käsittää hallin kaikki ominaisuudet, joilla voi olla vaikutusta nosturin ajamiseen, kulkuvaunun ajamiseen ja nosturin nostoon/laskuun. Näihin kuuluvat nosturiradan alku ja loppu, esteet, kielletyt alueet, nosturiluukut ja vastaavat.
- ABUControlin halliprofiiliohjaus mahdollistaa nosturin kaikkien liikeakselien sovittamisen ja rajoittamisen halliprofiilia vastaavasti. Tällöin esim. esteiden eteen voidaan määrittää nopeuden vähentäminen tai välipysähdys tiettyihin paikkoihin. Sen lisäksi on mahdollista kieltää alueiden läpi kulkeminen kokonaan tai luoda halliin osakuorma-alueita.
- Jos nosturi on varustettu halliprofiiliohjauksella, ohjaus integroi myös nosturin ja kulkuvaunun esikatkaisijan ja päätykatkaisijan kytkentäpisteet halliprofiiliin.
- Nosturin ja kulkuvaunun paikan selvittämiseen käytetään ristivipukytkimiä.
- Nostokoneiston asennon selvittämiseen käytetään absoluuttikulma-anturia.
- Kuorman mittaamiseen käytetään kuormanmittausjärjestelmää. Se muodostuu yhdestä kuorma-anturista tai mittauspultista.
Halliprofiiliohjaus nosturin sijainiin kautta (versio):
- Halliprofiili käsittää hallin kaikki ominaisuudet, joilla voi olla vaikutusta nosturin ajamiseen, kulkuvaunun ajamiseen ja nosturin nostoon/laskuun. Näihin kuuluvat nosturiradan alku ja loppu, esteet, kielletyt alueet, nosturiluukut ja vastaavat.
- ABUControlin halliprofiiliohjaus mahdollistaa nosturin kaikkien liikeakselien sovittamisen ja rajoittamisen halliprofiilia vastaavasti. Tällöin esim. esteiden eteen voidaan määrittää nopeuden vähentäminen tai välipysähdys tiettyihin paikkoihin. Sen lisäksi on mahdollista kieltää alueiden läpi kulkeminen kokonaan tai luoda halliin osakuorma-alueita.
- Jos nosturi on varustettu halliprofiiliohjauksella, ohjaus integroi myös nosturin ja kulkuvaunun esikatkaisijan ja päätykatkaisijan kytkentäpisteet halliprofiiliin.
- Nosturin ja kulkuvaunun sijainnin määrittämiseen käytetään absoluuttista mittausjärjestelmää. Tämä voidaan toteuttaa esimerkiksi laseretäisyysantureilla tai kiskojohtimessa asennetulla magneettinauhalla.
- Nostokoneiston asennon selvittämiseen käytetään absoluuttikulma-anturia.
- Kuorman mittaamiseen käytetään kuormanmittausjärjestelmää. Se muodostuu yhdestä kuorma-anturista tai mittauspultista.
- Esteet voidaan luoda, opettaa, muokata tai poistaa KranOS-ohjelmistossa.
- Este määritetään ja luodaan suorakulmaisena särmiönä kahden kulmapisteen avulla.
Jos este on monimutkaisempi, se voidaan koostaa useammasta suorakulmaisesta särmiöstä, jotka luodaan kukin oman kahden kulmapisteensä avulla. Tällöin on otettava huomioon, että särmiöiden täytyy mennä limittäin, koska mittausjärjestelmissä on tietty toleranssi.
Heilunnanvaimennus
- heilunnanvaimennus vähentää merkittävästi kuormakoukun heilahtelua kulkuvaunun ja nosturin ajon aikana.
- Heilunnanvaimennus perustuu matemaattisiin laskelmiin. Toiminto ottaa tällöin huomioon nosturin ja kulkuvaunun ajonopeudet, kuormakoukun etäisyyden kuorman painopisteestä (ja siten myös kuormakoukun varusteiden pituuden). ABUControl kiihdyttää tai jarruttaa ajomoottoreita sitten niin, että ajoliike vaikuttaa heiluntaliikettä vastaan ja heiluntaliike vaimenee.
- Heilahduksenvaimennus voidaan kytkeä päälle ja pois päältä ABURemote-ohjaimen kautta. Kuormakoukun ja kuorman painopisteen etäisyyden asetusta voi muuttaa ABURemote-yksikön avulla.
- Heilahduksenvaimennus voi vähentää kiihdytyksestä ja jarrutuksesta aiheutuvaa heilahtelua ainoastaan matemaattisten laskelmien avulla. Se ei pysty tasaamaan ulkoisia vaikutuksia kuten tuulta, esteeseen törmäämistä tai vastaavia.
- Nosturin ja kulkuvaunun kiihdytys- ja jarrutusmatkat eivät muutu olennaisesti heilunnanvaimennuksen takia.
- Heilunnanvaimennus toimii lähtökohtaisesti vain yhdellä nostokoneistolla varustetuissa nostureissa tai nostureissa useilla kulkuvaunuilla erillisohjauksessa, jos poissa käytöstä olevat kulkuvaunut ovat pysäköintiasennossa (kuormakoukku on ajettu ylempään nostorajoittimeen).
Heilunnanvaimennuksen toiminta on sallittava erikseen useiden kulkuvaunujen yhteiskäyttöä tai rinnakkaiskäyttöä varten.
Heilunnanvaimennuksen laskenta toimii useamman vaunun yhteiskäytössä tai rinnakkaiskäytössä oikein vain silloin, kun etäisyydet taakan painopisteisiin ovat molemmissa nostokoneistoissa samat. Tasaisella kuormalla koukkupaikka ja kuormakoukun varusteiden pituuden täytyy siis yhteenlaskettuna muodostaa kummallakin puolella sama kokonaispituus. Muussa tapauksessa voi käydä niin, että heilunnanvaimennus jopa voimistaa kuorman heiluntaa.
Koukkuavustimet koukun ohjaus ja koukun keskitys:
- Koukun ohjauksen avulla kuormakoukkua voi liikuttaa käsin.
Sekä nosturi että kulkuvaunu liikkuvat siihen suuntaan, johon kuormakoukkua ohjataan tai vedetään. - Koukun keskitystoiminto asemoi kuormaan kiinnitetyn kuormakoukun "noston" yhteydessä automaattisesti suoraan kuorman yläpuolelle. Tämä helpottaa ja nopeuttaa kulkuvaunun asemointia pystysuunnassa. Näin on tarvittaessa mahdollista vähentää kuorman vinovetoa.
- Koukun ohjaus / koukun keskitys voidaan ABURemote radio-ohjauksella kytkeä päälle ja pois päältä pikavalitsin-painikkeen avulla.
- Koukkuavustinten toiminta perustuu vaijerin poikkeutuksen tarkkaan mittaukseen. Kiinnityspisteen palkkiin, rumpukoteloon tai kulkuvaunun runkoon on asennettu kallistusmittari, joka mittaa köyden poikkeutusta. Kallistusmittarin kohdistusta voi muuttaa KranOS-käyttöliittymässä.
- Toiminnon käyttö edellyttää kalibrointiajon suorittamista tyhjällä
kuormakoukulla alemmasta katkaisupaikasta ylempään katkaisupaikkaan
ennen käyttöönottoa.
Näin on mahdollista määrittää vaijerikulma-anturin nollakohta. Vaijerikulma-anturin kalibrointi aktivoidaan KranOS-käyttöliittymässä. - Koukkuavustin toimii vain yhdellä nostokoneistolla varustetuissa nostureissa tai nostureissa useilla kulkuvaunuilla erillisohjauksessa, jos poissa käytöstä olevat kulkuvaunut ovat pysäköintiasennossa (kuormakoukku on ajettu ylempään nostorajoittimeen).
- Paikoitusohjausta ei voi aktivoida, jos koukun ohjaus / koukun keskitys on käytössä, eli toisin sanoen, näitä toimintoja ei voi käyttää samanaikaisesti.
Paikoitusohjaus:
- Paikoitusohjauksen avulla kuormakoukku on mahdollista siirtää (manuaalisesti tai lineaarisesti) etukäteen määriteltyihin kohtiin, minkä lisäksi paikoitusohjaus mahdollistaa kuormakoukun liikuttamisen enintään 8 pisteestä koostuvaa reittiä pitkin. Yksittäisten pisteiden (manuaalisten tai lineaaristen) luonti tai muuttaminen on mahdollista KranOS-käyttöliittymässä.
Reitin positioita ei voi luoda tai muuttaa KranOS-järjestelmässä.
- Paikoitusohjaus kytketään päälle ja pois päältä ABURemote-ohjaimella. Ajettavat positiot voidaan valita ja tallentaa ABURemote-lähettimellä. Katso tuotekäsikirja "ABUS radio-ohjaus ABURemote".
- Heilunnanvaimennuksen tilaa ei voi muuttaa PTP-paikoitusohjauksen ollessa aktivoituna eikä PTP-paikoitusohjauksen reitin teach-in-ohjelmoinnin aikana. Pääsy heilunnanvaimennukseen on estetty näissä tiloissa (pikavalitsin-painikkeet ja valikko).
- Vaihto yksittäin/yhdessä tilojen välillä johtaa virheeseen eikä toimenpidettä voi päättää oikein, jos PTP-paikoitusohjaus on aktivoituna tai PTP-paikoitusohjauksen reitin teach-in-ohjelmointi on käynnissä.
- Superhienonoston tilaa ei voi muuttaa kun PTP asemointitila ja PTP Teach-In ovat aktivoituina.
Törmäyksenestin
- Nosturin ja kulkuvaunun törmäyksenestin estää, että kaksi nosturia (kaksi kulkuvaunua) voivat törmätä toisiinsa nopealla ajonopeudella tai hitaalla ajonopeudella.
- Törmäyksenestimen toiminta perustuu käyttötapauksesta riippuen heijastusvalokennoon tai etäisyysanturin lasersäteeseen.
- Heijastusvalokennot ja etäisyysanturit voivat reagoida herkästi pölyn, lumen ja ilmassa leijuvien hiukkasten kaltaisiin tekijöihin. Nosturi tai kulkuvaunu jarruttaa ja pysähtyy, mikäli valonsäde tai lasersäde katkeaa.
Kaksoissäätely:
- Kaksoissäätelyn avulla vain yhdellä lähettimellä voidaan ohjata samanaikaisesti kahta siltanosturia, joilla on yhteinen kuorma.
- Kaksoissäätely toimii yhdessä tasakäyntisäätelyn kanssa. ABUControl säätelee tällöin synkronoitua kulkuvaunun ajamista ja nosturin ajamista rinnakkaiskäytön avulla samoin kuin synkronista nostoa (valinnaisesti). Näin nosturien liikeakselien nopeus, kiihdytysaika ja jarrutusaika ovat ahtaiden toleranssien rajoissa samat.
- Kaksoissäätely tekee yhteisen kuorman kuljettamisesta vieläkin turvallisempaa.
- Kaksoissäätely toimii myös silloin, kun nosturien maksiminostovoimat ja (erikseen tarkasteluina) maksiminopeudet ovat erilaisia.
- Kaksoissäätelyn avulla voidaan nostaa kuormia, jotka ylittävät nosturilaitteiston yksittäisen nosturin maksimaalisen kantokyvyn. Koska kuorma kuormittaa molempia nostureita, molempien nosturien maksimikuormituskyvyt voidaan laskea yhteen sekä silloin, kun nosturien maksimikantokyvyt ovat identtiset, että silloin, kun ne maksimikantokyvyt ovat erilaisia. Kuorman jakautuessa epätasaisesti maksimaalinen kantokyky pienenee vastaavasti.
- Rinnakkaiskäytössä kummankin nosturin ABUControl-ohjaukset yhdistetään toisiinsa langattomasti langattoman tiedonsiirtomoduulin avulla ja ne välittävät toisilleen tiedot käyttötiloista.
- Ohjaukset vertaavat tällöin kummankin nosturin asiaankuuluvia parametreja (esim. "Acceleration time", "Braking time" ja "Speed Maximum") keskenään ja pyrkivät saattamaan nämä niin yhdenmukaisiksi, että nosturien toiminta sopii yhteen. Kummankin nosturin ajoprofiilien asetusten tulee tällöin olla identtisiä (esim. "Step-less").
- Tällöin mm. nosturin ja kulkuvaunun ajon rajakatkaisijat, noston rajakatkaisijat ja ylikuormituksen esto arvotetaan yhdessä. Jos nosturi pysähtyy nosturin yhden liikeakselin suunnassa, myös toinen nosturi pysähtyy saman liikeakselin suunnassa. Nosturin muiden liikeakselien suunnassa ajo voi jatkua ilman välipysähdystä.
Elektroninen raideohjaus (optio):
- Elektroninen raideohjaus pystyy vähentämään yksipuolista kuormitusta sekä ajopyörien laippojen kulumista. Niitä ilmenee esim. kun kulkuvaunu ja sen kuormakoukussa oleva kuorma ovat palkin vasemmassa tai oikeassa päässä ja nosturia ajetaan.
- Tätä varten mitataan saman ajolaitepalkin kummankin ajopyörän etäisyys nosturin kiskoon. Jos nosturi kulkee (esim. yksipuolisen kuormituksen takia) vinossa, ABUControl korjaa nosturin asentoa automaattisesti säätelemällä kummankin ajolaitepalkin ajokäyttöjä eri tavalla.
- Näin ajopyörän laippojen ja nosturiradan kulumista voidaan vähentää huomattavasti.
Vaihteiston rajakatkaisija:
Alempi nostorajoitin
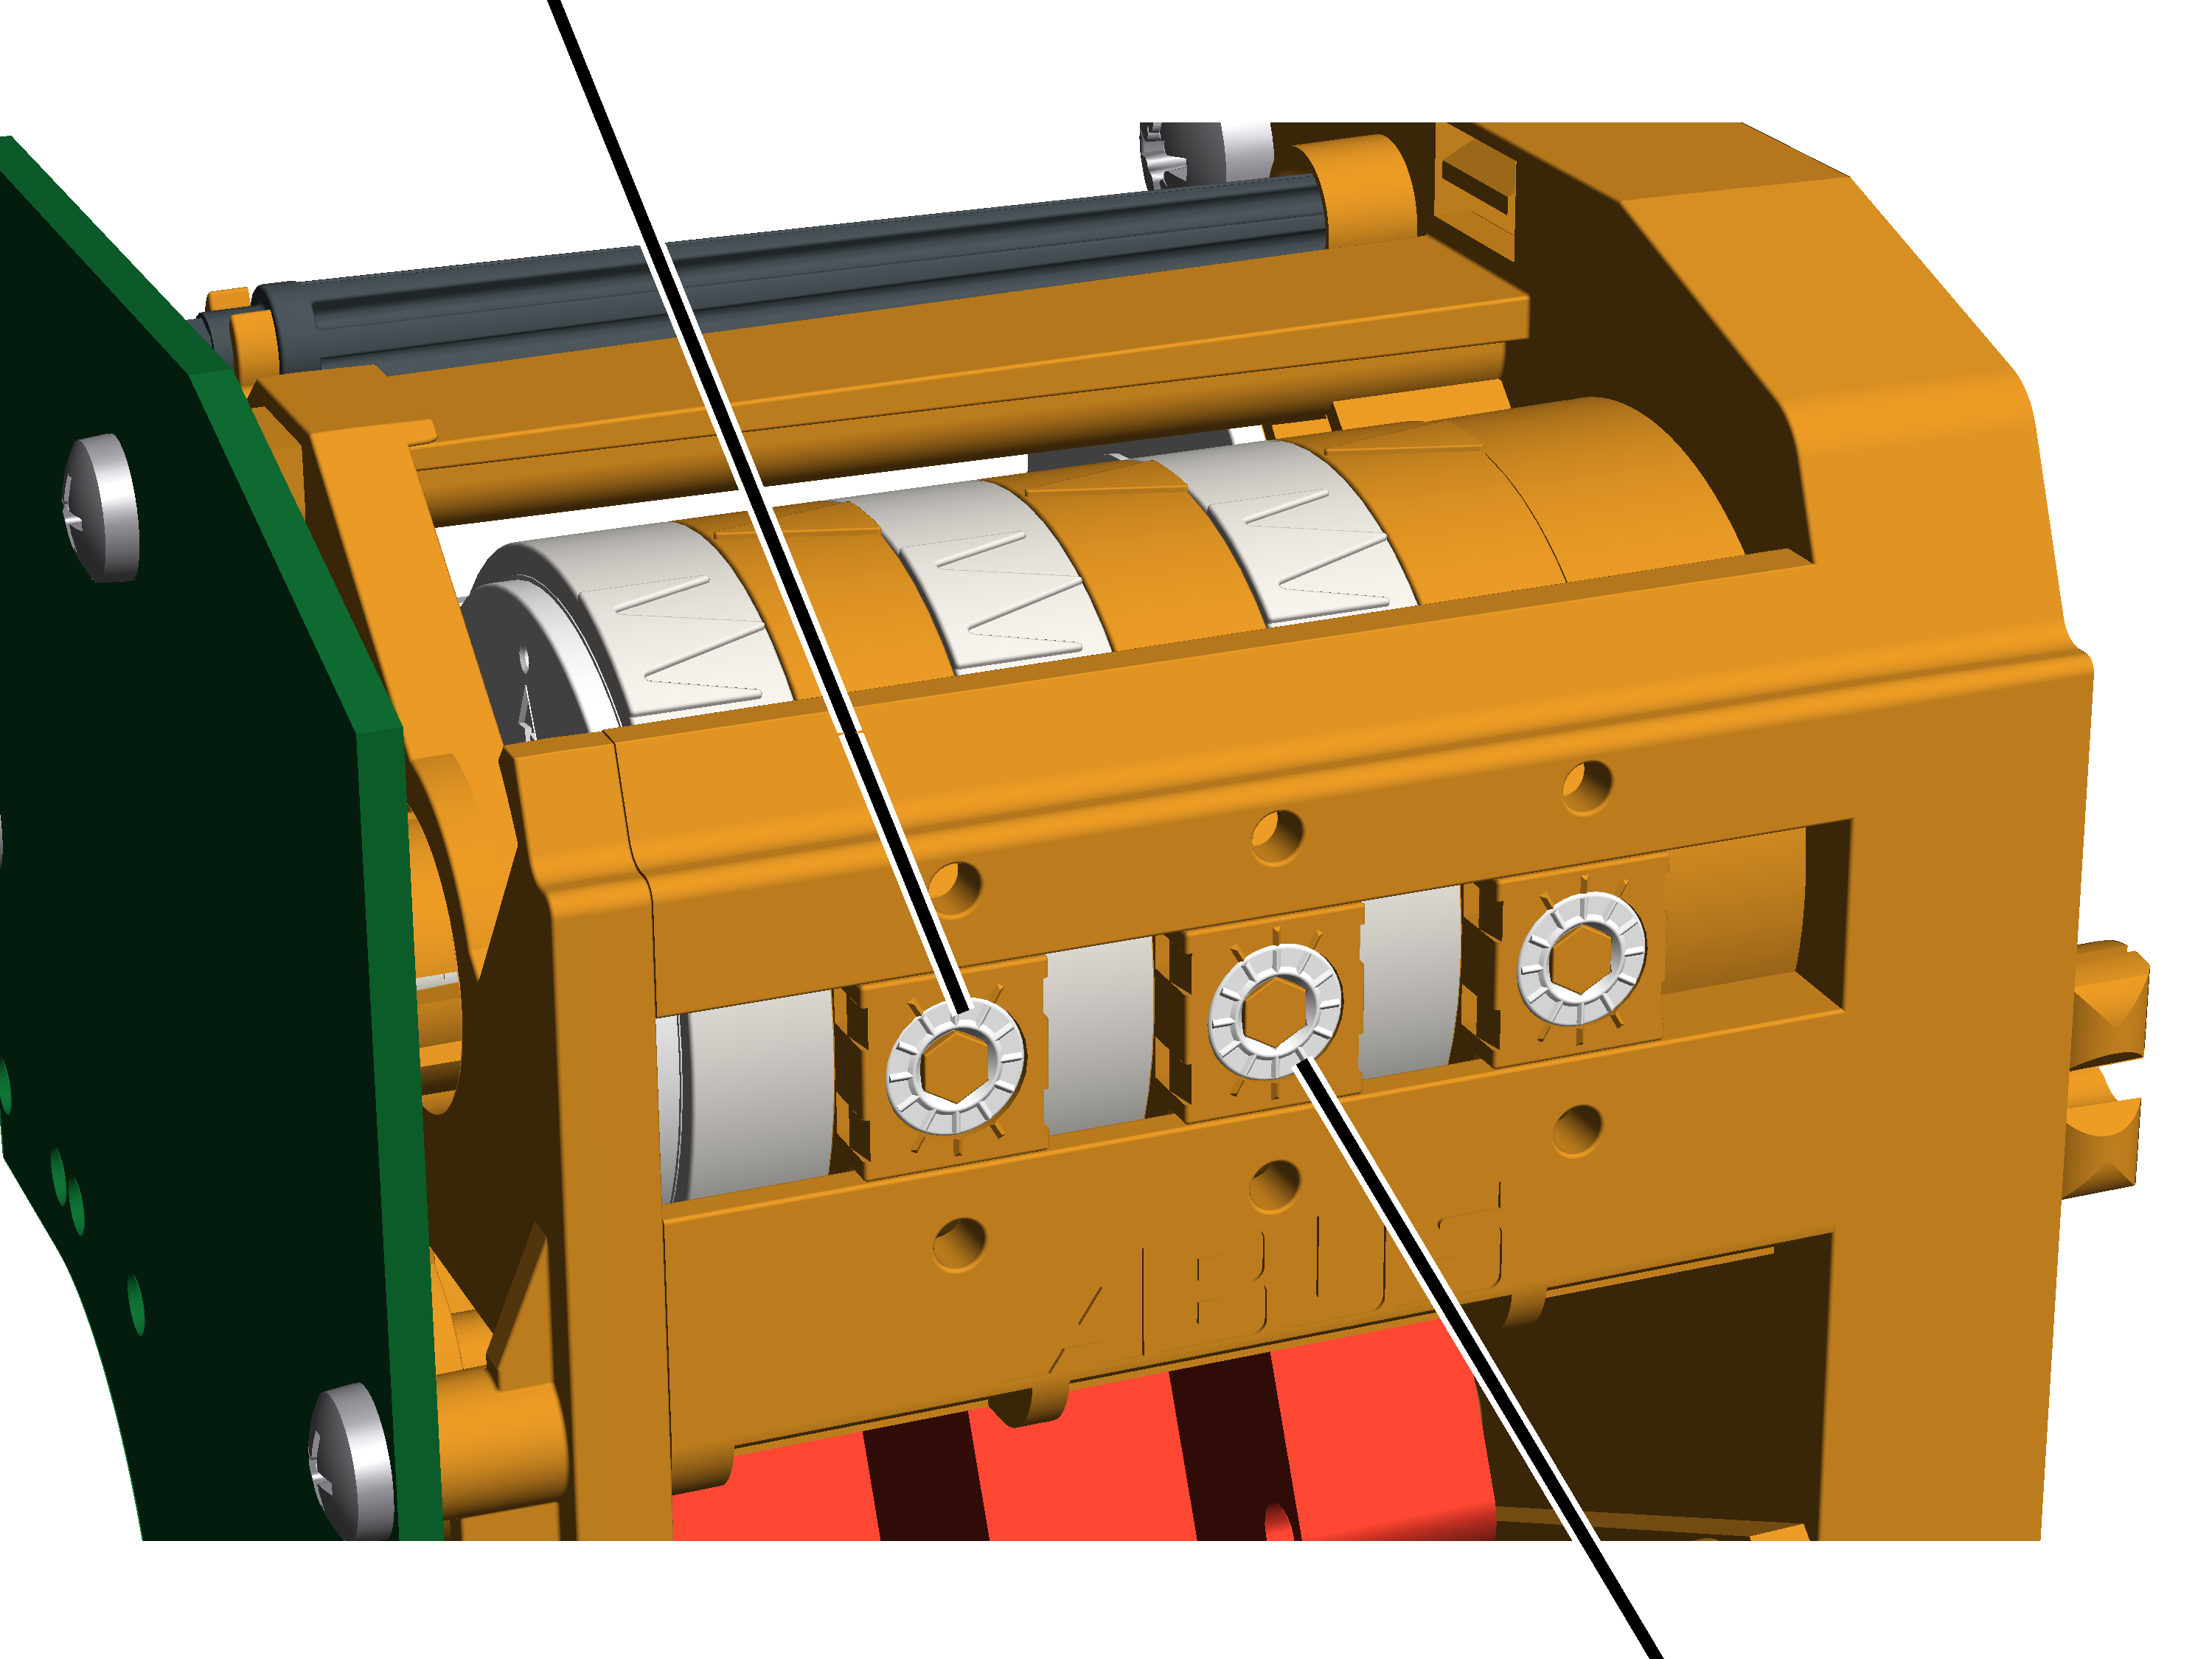
- Vaijerinostimessa on vaihteiston rajakatkaisija, joka toimii mekaanisena noston rajakatkaisijana. Se on suorassa yhteydessä vaijerirumpuun. Katkaisija huolehtii siitä, että kuormakoukku ei liiku korkeimman koukkupaikan yläpuolelle tai alimman koukkupaikan alapuolelle.
- Kytkentäpiste ylhäällä on "ylempi nostorajoitin" (keskimmäinen säätöruuvi), kytkentäpiste alhaalla on puolestaan "alempi nostorajoitin" (vasen säätöruuvi).
- ABUControl jarruttaa nostomoottoria hitaasti vähän ennen kuin kuormakoukku saavuttaa nostorajoittimen kytkentäpisteen. Nostorajoittimen kytkentäpisteitä käytetään näin vain hitaalla nostonopeudella.
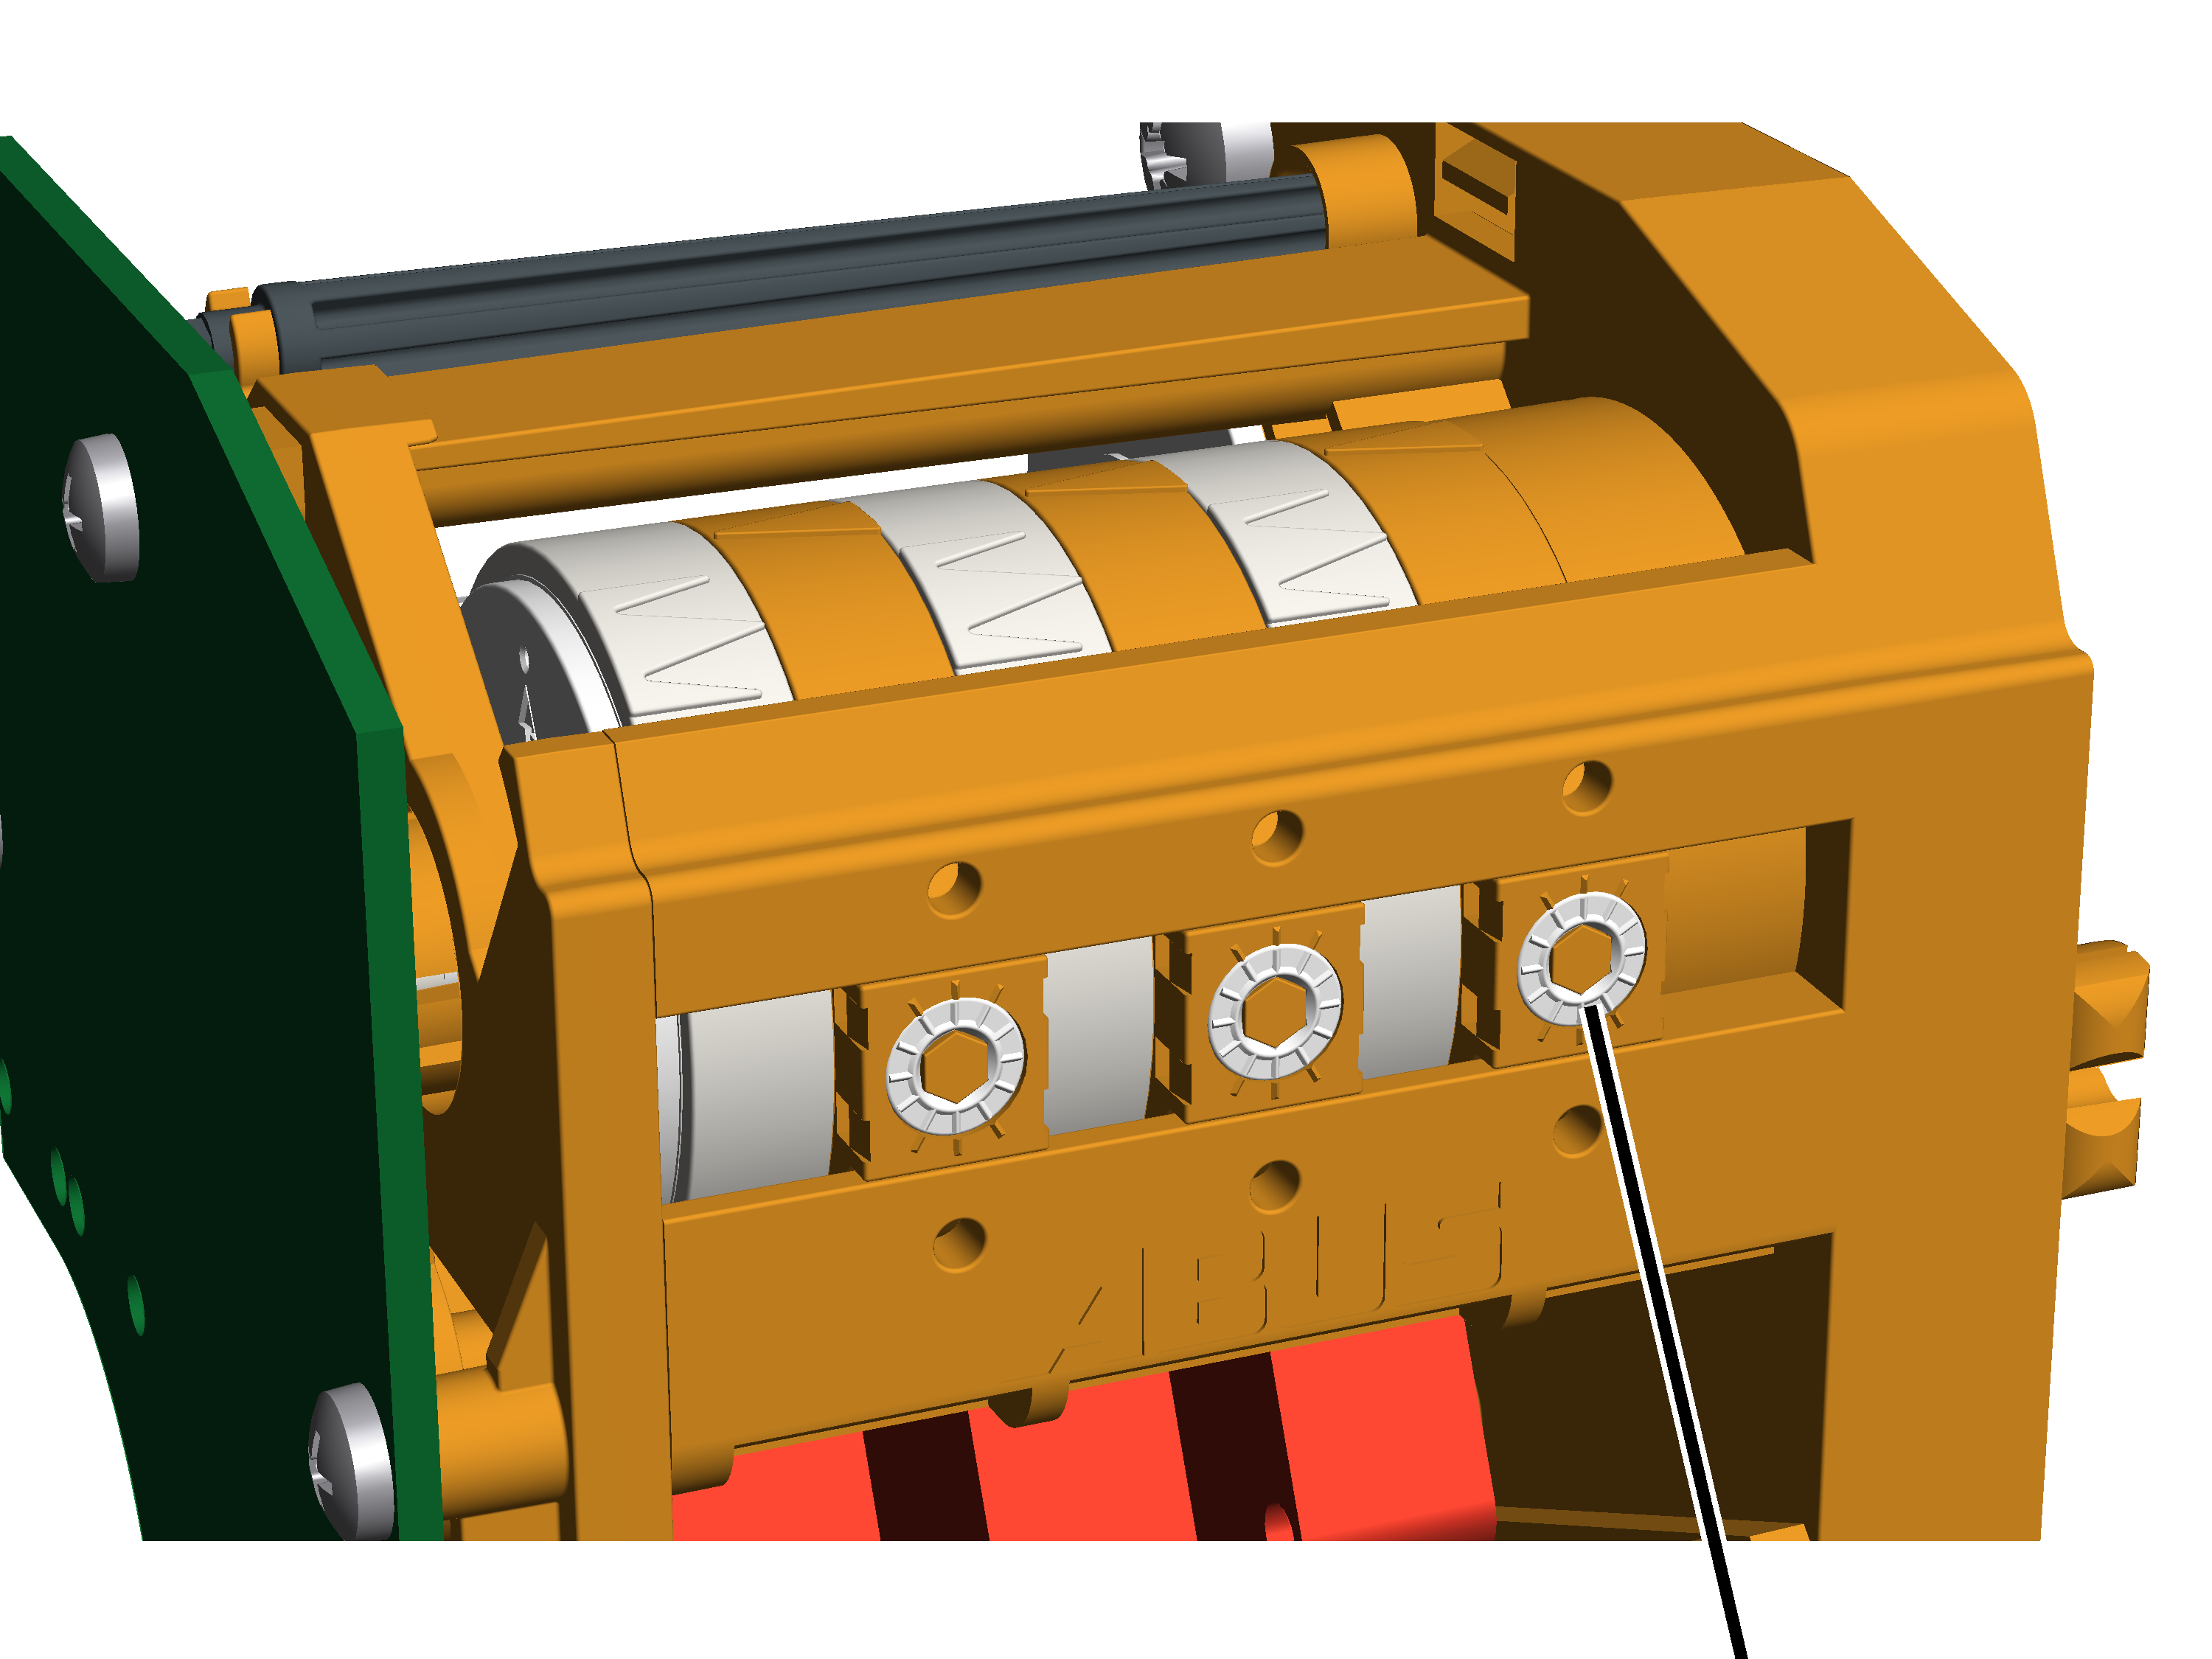
- Turvallisuuden parantamiseksi vaihteiston rajakatkaisijalla on vielä yksi kytkentäpiste. Kyseessä on "Backup-rajoitin" (oikea säätöruuvi). Se sijaitsee ylemmän nostorajoittimen yläpuolella ja toimii lisäkytkentäpisteenä noston aikana.
- Jos ylempi nostorajoitin sattuisi pettämään ja kuormakoukku ajaa siksi nostorajoittimen kytkentäpisteen yli, ABUControl kytkee koko nosturin pois päältä. Backup-rajoitin on säädetty ja sinetöity tehtaalla.
Vaihteiston rajakatkaisija - koukkua ei siirretä käytön aikana toistuvasti ylemmän nostorajoittimen kohdalle:
- Kuormakoukkua ei saa siirtää normaalin käytön aikana ylempään nostorajoittimeen saakka. Jos koukku siirretään ylemmän nostorajoittimen kohdalle, kuormakoukku pysähtyy ylemmän nostorajoittimen kytkentäpisteessä. Backup-rajoittimen kytkentäpiste sijaitsee ylempänä kuin ylemmän nostorajoittimen kytkentäpiste eikä se voi siksi normaalitapauksessa kytkeytyä.
- Backup-rajoitin saattaa kuitenkin kytkeytyä, jos noston rajakatkaisija on säädetty väärin tai jos rajakatkaisijassa ilmenee teknisiä vikoja. Tällöin Backup-rajoitin täytyy ohittaa, jotta nosturi voidaan käynnistää uudelleen. Ota tässä tapauksessa yhteys ABUS-huoltoon. Katso ”ABUS-huolto”.
Vaihteiston rajakatkaisija - koukku siirretään käytön aikana toistuvasti ylemmän nostorajoittimen kohdalle:
- Jos koukku on siirrettävä käytön aikana toistuvasti korkeimpaan koukkupaikkaan, ylempi nostorajoitin kytkeytyy usein ja voi siksi vioittua. Tässä tapauksessa Backup-rajoitin huolehtii nosturin seisauttamisesta. Jotta Backup-rajoitin voidaan tarkastaa säännöllisesti, vaijerinostimessa on valintakytkin. Kytkimen avulla nostorajoitin voidaan ohittaa manuaalisesti ja nosturi käynnistää manuaalisesti uudelleen Backup-rajoittimen tarkastamisen jälkeen.
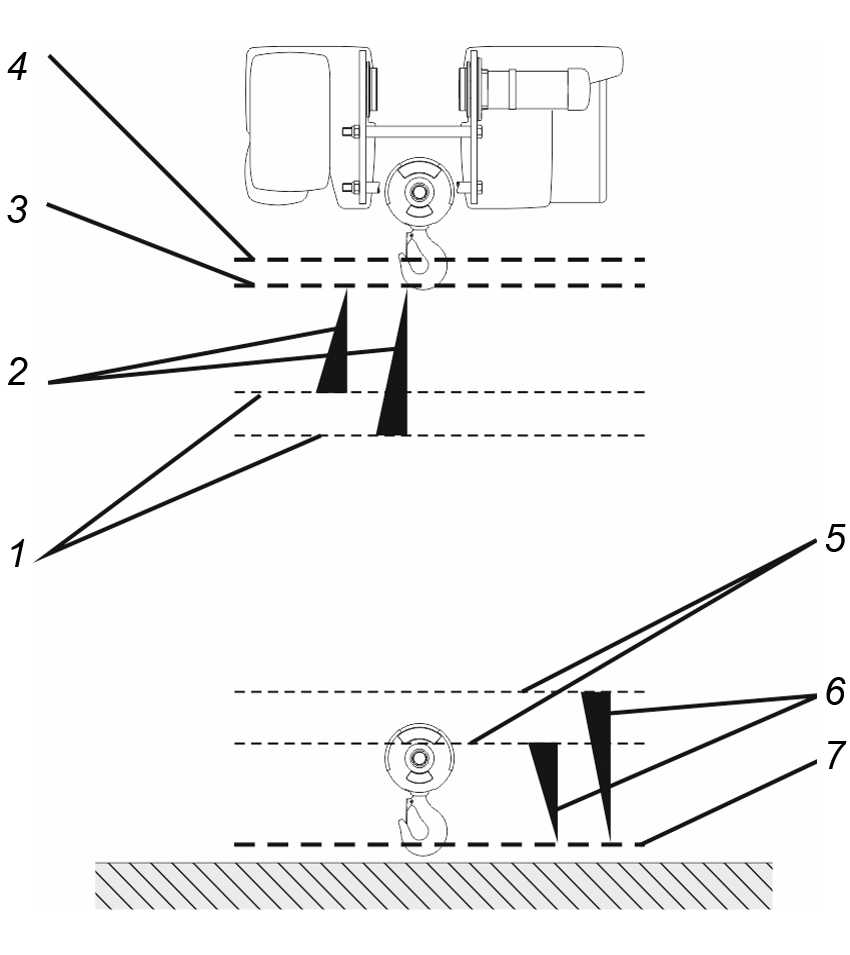
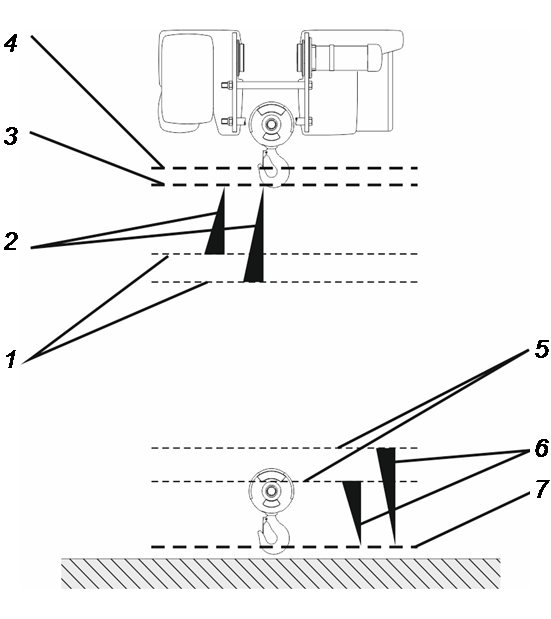
- 1: ABUControl aloittaa nostokoneiston käytön jarrutusvaiheen vähän ennen ylintä koukkupaikkaa. Sen, missä kohdassa jarrutusvaihe alkaa, ABUControl laskee joka kerta yksilöllisesti nykyisestä nostonopeudesta riippuen. Jos kuormakoukku liikkuu nopeasti ylös, jarrutusvaihe alkaa aiemmin. Jos kuormakoukku liikkuu hitaammin ylös, jarrutusvaihe alkaa myöhemmin.
Tietyissä tapauksissa (esim. poikkikannattimien yhteydessä) voidaan käyttää erikoismallista noston rajakatkaisijaa. Jarrutusvaiheen alkua ei tällöin lasketa yksilöllisesti vaan se alkaa kiinteästä kytkentäpisteestä.
- 2: Jarrutusvaihe. Se, miten voimakas tai hellä jarrutusvaihe on, voidaan säätää KranOS:illa.
- 3: Ylemmän nostorajoittimen kytkentäpiste. Jos sitä käytetään, kuormakoukku pysähtyy. Jarrutusvaiheen yksilöllisen aloittamisen ja jarrutusvaiheen säädettävän voimakkuuden vaikutuksesta kuormakoukku liikkuu hieman ennen ylemmän nostorajoittimen saavuttamista enää hitaalla nostonopeudella.
- 4: Backup-rajoittimen kytkentäpiste. Jos tätä käytetään, ABUControl kytkee koko nosturin pois päältä.
- 5: Jarrutusvaiheen alku, joka kerta yksilöllisesti laskettu, riippuu nykyisestä nostonopeudesta.
- 6: Jarrutusvaihe.
- 7: Alemman nostorajoittimen kytkentäpiste.
Hylkäysennuste:
- ABUControl-ohjauksen hylkäysennusteen tarkoituksena on laskea vaijerin hylkäyskunto. Toiminto laskee vaijerin kuluman ja avustaa siten tarkastajaa määrävälein toistuvissa tarkastuksissa ilmaisemalla kuluneimmat vaijeriosuudet.
- Vaijerin kuluminen vaijerinostimessa johtuu pääasiassa taivutusten määrästä. Tällä tarkoitetaan sitä taivutusten määrää, jonka määrätty vaijeriosuus tekee ajan kuluessa alataljan ja taittopyörän palkin samoin kuin vaijerirummun yksittäisten vaijeripyörien kautta.
Vaijeriosuuden taivutusten määrän lisäksi kulloinkin ripustetun kuorman paino vaikuttaa oleellisesti siihen, aiheuttaako taivutusten määrä parhaillaan taivutettuun vaijeriosuuteen lankakatkoja.
- Käytön aikana ABUControl laskee yksittäisten vaijeriosuuksien sijainnin. Niissä vaijeriosuuksissa, jotka parhaillaan juoksevat vaijeripyörälle tai siltä pois, kuorma otetaan tekijänä huomioon ja kyseisen vaijeriosuuden vastaava kuluminen tallennetaan (ja lisätään jo aiemmin tallennettuihin arvoihin).
- Vaijerin hylkäyskunnon laskeminen ei korvaa määrävälein toistuvia tarkastuksia tai nosturin ohjaajan suorittamaa vaijerin tarkastusta työvuoron alussa. Myöskään määrävälein toistuvien tarkastusten aikavälit eivät tällöin pidenny. Toiminto ei ota myöskään huomioon ulkopuolisten tekijöiden aiheuttamia vaurioita (esim. vaurioita, jotka syntyvät vaijerin hankaamisesta jotakin esinettä vasten).
Tekniset tiedot
Sähköliitäntä: |
|||
|---|---|---|---|
Nimellisjännite |
380 V |
400 V |
415 V |
Käyttöjännite |
370 – 400 V |
375 – 420 V |
380 – 435 V |
Verkkotaajuus |
50 Hz |
50 Hz |
50 Hz |
Ohjausjännite |
24 V DC |
24 V DC |
24 V DC |
Sähköliitäntä: |
|||
|---|---|---|---|
Nimellisjännite |
440 V |
460 V |
480 V |
Käyttöjännite |
425 – 460 V |
430 – 485 V |
445 – 505 V |
Verkkotaajuus |
60 Hz |
60 Hz |
60 Hz |
Ohjausjännite |
24 V DC |
24 V DC |
24 V DC |
Ympäristöolot käytön aikana: |
|
|---|---|
Ympäristölämpötila |
-5 °C...40 °C |
Ympäristölämpötila (pienennetyllä päällekytkentäajalla) |
+40 °C‒+65 °C |
Asennuskorkeus |
Enintään 1000 m mpy. |
ABUControl-ohjausta voidaan käyttää myös ympäristölämpötiloissa +40°C – +65°C, mikäli päällekytkentäaika ja käynnistys-/pysäytystiheys ovat tavanomaista pienempiä.
Käyttö korkeammissa ympäristölämpötiloissa:
Käyttöjen päällekytkentäaika tyyppikilven mukaan |
Muutettu päällekytkentäaika ympäristölämpötiloissa |
|---|---|
60 % |
30 % |
50 % |
25 % |
40 % |
20 % |
- Pienennä päällekytkentäaikaa taulukoiden mukaisesti, kun ympäristölämpötila on +40°C – +65°C.
Käyttö maantieteellisesti korkeammilla alueilla
Maantieteellisesti korkeammilla alueilla nosturin jäähdytys heikkenee vähäisemmän ilmanpaineen takia.
- Pienennä päällekytkentäaikaa maantieteellisesti korkeammilla alueilla.
Tietokonetta koskevat järjestelmävaatimukset
KranOS:illa työskentelyyn vaaditaan tietokone (esim. kannettava, tabletti). Laitteen täytyy täyttää seuraavat järjestelmävaatimukset:
- WLAN-adapteri (langattoman tiedonsiirtoyhteyden luomiseksi ABUControliin)
- Tavallinen Internet-selain (KranOS-ohjauksen avaamista varten), joka tukee HTML5-kieltä ja käyttää JavaScriptiä. Mieluiten tulisi käyttää Google Chrome -selainta.
- WLAN-adapterissa tulee olla käytettävissä TCP/IP-internetprotokolla. IP-osoite tulisi osoittaa automaattisesti (DHCP:n tulee olla käytössä). Normaalisti näin on kummankin suhteen.
ABUControl-ohjauksen osien hävittäminen
Jos ABUControl-ohjauksen osat on määrä hävittää:
- Pura koko ohjaus osiin niin pitkälle kuin mahdollista.
- Noudata paikallisia jätehuollosta ja kierrätyksestä annettuja ohjeita.
- Hävitä yksittäiset osat materiaalien mukaan lajiteltuina ympäristöystävällisesti:
- Hävitä elektroniikan komponentit elektroniikkaromuna.
- Hävitä johtimet ja pistokeliitännät elektroniikkajätteenä.
- Hävitä teräspeltirunko metallijätteenä.
- Anna muovirunko ja muoviosat muovijätteenä kierrätykseen.
Login ja ilmoittautuminen KranOS:iin
Jotta ABUControlin säätöjä voidaan muuttaa, ABUControliin täytyy luoda WLAN-yhteys WLAN-yhteensopivalla tietokoneella (esim. kannettava, tabletti), jolla päästään kirjautumaan sisään KranOS:iin.
KranOS:n käyttö (paitsi käyttötietojen näyttö) on suojattu käyttäjänimen ja salasanan avulla. Eri käyttäjät kuuluvat eri käyttäjätasoille. Mitä korkeampi käyttäjätaso on, sitä useampia asetuksia on mahdollista hakea esiin ja muuttaa.
ABUControl-järjestelmässä on kaksi käyttäjätasoa KranOS-ohjelmistoon pääsyä varten.
- Käyttäjätaso [1] on "CUSTOMER", ja se sisältää lukuoikeuden. Tämän ansiosta pääsy diagnoosi- ja näyttötoimintoihin on mahdollista. Siten tämä käyttäjätaso on merkityksellinen ennen kaikkea nosturin kuljettajalle.
- Käyttäjätaso [2] on "SERVICE" ja se sisältää nosturin asetusten muokkausoikeuden. Tämän vuoksi tämä käyttäjätaso on tärkeä huoltotöissä tai kunnossapidossa.
Yritys on vastuussa päätöksestä, joka koskee käyttäjätunnusten "CUSTOMER" ja "SERVICE" sekä näihin liittyvien salasanojen tiedoksi antamista yksittäisille henkilöille tai henkilöryhmille.
WLAN-yhteyden luominen
Kuvissa näkyy WLAN-yhteys Windows 10 -käyttöjärjestelmää käyttävällä tietokoneella. Muissa käyttöjärjestelmissä, tablettitietokoneissa ja älypuhelimissa WLAN-yhteys luodaan toisella tavalla.
- Vie kannettava tietokone mahdollisimman lähelle nosturia, esimerkiksi suoraan nosturin alle.
- Etsi sen nosturin sarjanumero, johon yhteys halutaan luoda.
Nosturin sarjanumero on esimerkiksi palkin tarrassa.
- Jos tarpeen: Kytke kannettavan tietokoneen WLAN-adapteri käyttöön.
Nosturin WLAN-verkkoVerkon suojausavaimen syöttökenttä
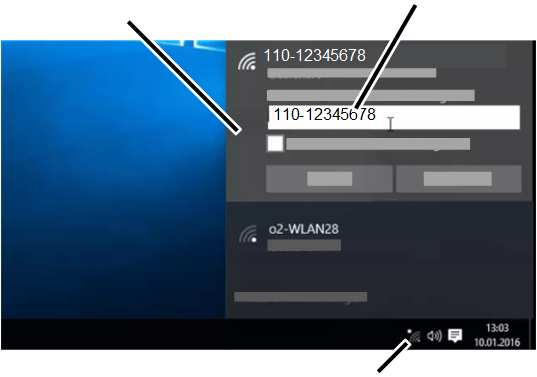
- Napsauta tehtäväpalkissa näytön oikeassa alareunassa olevaa käytettävissä olevien WLAN-verkkojen symbolia.
- Valitse käytettävissä olevien WLAN-verkkojen luettelosta se WLAN-verkko, jonka nimi (SSID) vastaa nosturin sarjanumeroa ja muodosta yhteys kyseiseen verkkoon.
- Jokaisella nosturilla on oma WLAN-verkkonsa.
- Verkon nimi (SSID) on identtinen nosturin sarjanumeron kanssa.
- Syötä verkon suojausavaimeksi uudelleen sama merkkijono (tavuviivoilla ja/tai välilyönneillä tai ilman, täsmälleen samoin kuin verkkonimessä (SSID)).
- Kannettava tietokone yhdistyy ABUControlin WLAN-verkkoon.
Kirjautuminen sisään KranOS:iin
Osoiterivi ja IP-osoite KranOS-järjestelmään pääsyä varten
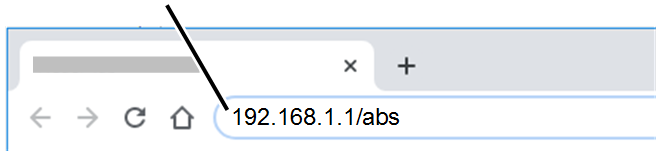
- Käynnistä tietokoneen selainohjelma.
- Kirjoita selaimen osoiteriville osoite '192.168.1.1/abs'.
Jos kaksi nosturia on rinnakkaiskäytössä, syötä toista nosturia varten: '192.168.1.2/abs'.
- Paina Enter-painiketta.
Painike "Login"
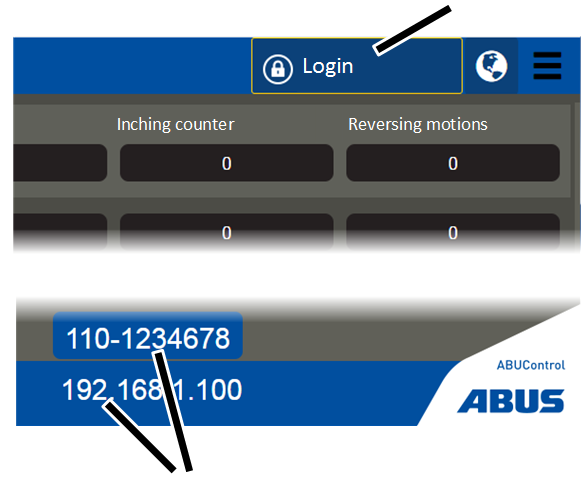
- Ikkuna "Operating data" ilmestyy.
Tästä voidaan lukea nosturin tärkeimmät käyttötiedot. Katso "Lue käyttötiedot ja kuormitusspektrin muisti".
- Nosturin IP-osoite ja nosturin sarjanumero näytetään.
Tässä näkyvä IP-osoite on PLC:n IP-osoite. Tämä on eri IP-osoite kuin se IP-osoite, jota käytetään KranOS-yhteyteen selaimessa.
- Tarkasta näytössä näkyvä IP-osoite ja nosturin sarjanumero ja varmista, että yhteys on muodostettu oikeaan nosturiin.
Siirry epäselvässä tapauksessa KranOS-käyttöliittymässä nosturin jonkin liikeakselin kohdalle ja tarkasta painamalla painiketta, näyttääkö KranOS painikkeen painallusta vastaavan liikkeen. Katso "Nosturin liikeakselien tilan näyttäminen".
- Napsauta painiketta "Login".
Login KranOS-käyttöliittymään
Syöttökenttä "Password"Syöttökenttä "User"
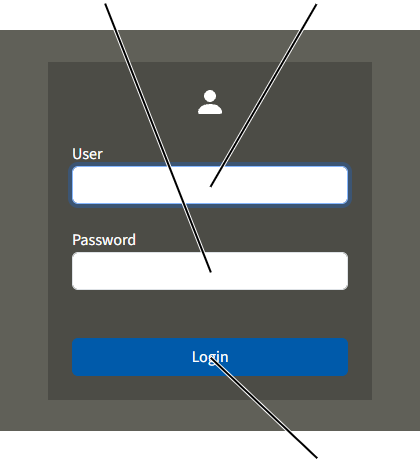
- KranOS-ikkuna "Login" ilmestyy näkyviin.
- Käytä isoja kirjaimia ja syötä käyttäjänimi:
- Käyttäjätunnus käyttäjätasolle [1]: 'CUSTOMER'
- Käyttäjätunnus käyttäjätasolle [2]: 'SERVICE'
- Syötä salasana:
- Käyttäjätason [1] salasana: 'CUSTOMER' (oletussalasana)
Oletussalasanaa käyttäjälle 'SERVICE' voi tarvittaessa muuttaa kirjautumisen jälkeen.
- Salasana käyttäjätasolle [2]: 'SERVICE'
(oletussalasana ensimmäisen kirjautumisen yhteydessä)
Käyttäjän oletussalasanaa 'SERVICE' voi tarvittaessa muuttaa. Sen lisäksi sitä täytyy muuttaa ensimmäisen kirjautumisen jälkeen. Katso "KranOS-salasanan muuttaminen ".
- Napsauta "Login".
- Aloitusikkuna ilmestyy näkyviin.
Ohje:
Jos KranOS:llä ei työskennellä 30 minuuttiin, käyttäjä kirjataan automaattisesti ulos järjestelmästä.
Yhteys PLC:hen ei ole olemassa:
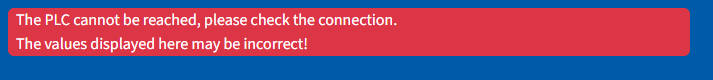
- Jos yhteys PLC:hen on katkennut, esimerkiksi vaurioituneen tai irronneen kaapelin vuoksi, kirjautuminen KranOS-järjestelmään ei ole mahdollista.
- Näkyviin tulee varoitus: "PLC:hen ei saada yhteyttä, tarkista yhteys. Tässä näytetyt arvot voivat olla virheellisiä."
KranOS-käyttöjärjestelmän ja PLC:n välinen yhteys
KranOS-käyttöjärjestelmän ja PLC:n yhteys näytetään aloitusikkunassa.
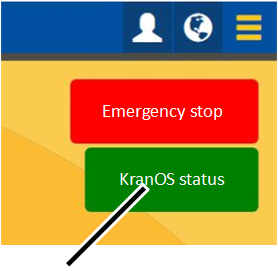
- Tekstikenttä "KranOS status" näyttää KranOS-käyttöjärjestelmän ja PLC:n välisen yhteyden tilan:
- Tekstikenttä korostettu vihreällä: yhteys on luotu.
- Tekstikenttä korostettu punaisella: yhteys on katkaistu. KranOS-käyttöjärjestelmää voi käyttää, mutta näytetyt arvot eivät mahdollisesti ole oikein.
Yhteyden luominen uudelleen:
- Sulje tietokoneen selainohjelma.
- Avaa selainohjelma uudelleen.
- Kirjaudu uudelleen KranOS-käyttöjärjestelmään. Katso "Kirjautuminen sisään KranOS:iin".
Tyhjennä selaimen välimuisti (Cache):
Selainohjelma tallentaa välimuistiin (cache) tietoja internet-sivuista, joilla on jo vierailtu. Normaalisti tämä nopeuttaa Internet-sivujen avaamista. KranOS-käyttöjärjestelmässä tästä voi kuitenkin seurata näyttöongelmia. Tällöin välimuisti tulisi tyhjentää.
- Paina selaimessa "Google Chrome“: Ctrl + Shift + Del.
- Välimuisti tyhjennetään ja yhteys luodaan uudelleen, kun KranOS käynnistetään seuraavan kerran.
KranOS:in käyttäminen
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän 'SERVICE' (käyttäjätaso [2]) tai 'CUSTOMER' (käyttäjätaso [1]) tulee olla kirjautunut järjestelmään.
- Kirjaudu KranOS-järjestelmään käyttäjänimellä 'CUSTOMER' (käyttäjätaso [1]) tai 'SERVICE' (käyttäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
KranOS-näytöt
Kirjautumisen jälkeen:
Painike "Back"Valikko "User"
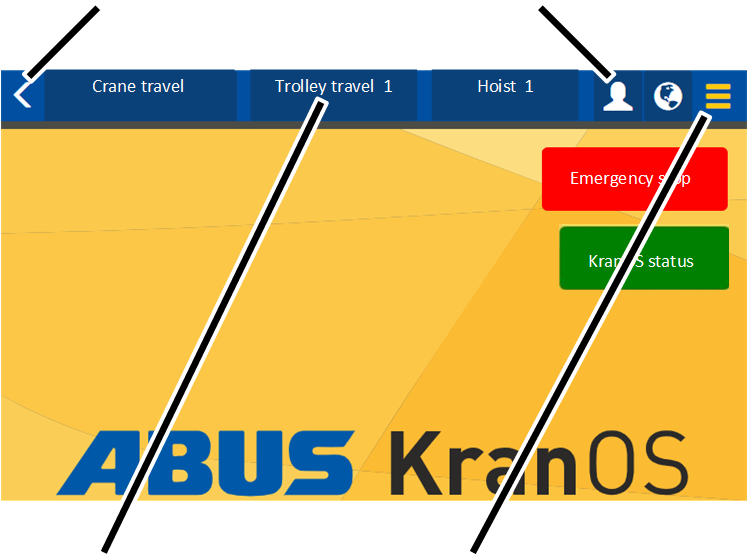
- Päävalikko:
Tässä voidaan valita vastaava ikkuna nosturin kaikille liikeakseleille (nosturin ajaminen, kulkuvaunun ajaminen, nostokoneisto). Ainoastaan ne nosturin liikeakselit näytetään, jotka ovat tosiasiallisesti käytettävissä.
- Valikko "Asetukset" (kolme vaakasuoraa palkkia):
Kolme keltaista palkkia: Tähän ilmestyy valikko ja valikkokohtia, jotka vastaavat nykyistä ikkunaa.
Kolme mustaa palkkia: Käytettävissä ei ole nykyisestä ikkunaa koskevia valikkokohtia.
- Painike "Back" (keltainen nuoli):
Tästä voidaan siirtyä takaisin kulloinkin viimeksi näkyvissä olleeseen ikkunaan.
- Valikko "User" (valkoinen hahmo):
Tässä näkyy valikko ja valikkokohtia, jotka koskevat sisään kirjautunutta käyttäjää.
Salasanan muuttaminen: katso "KranOS-salasanan muuttaminen ".
Ulos kirjautuminen: Katso "Kirjautuminen ulos KranOS:sta".
Yhdessä ikkunoista:
Tekstikenttä ja syöttökenttäPainike (sinisellä taustalla)
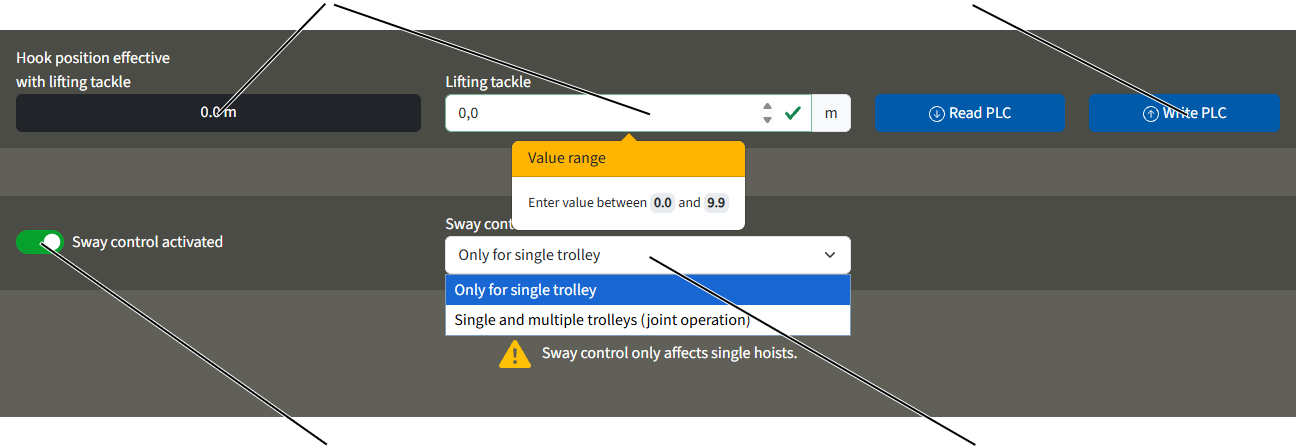
- Valintakenttä (valkoinen korostus): Tästä voidaan valita luettelo, jossa on esiasetettuja arvoja. Katso "Arvon valinta".
- Syöttökenttä (valkoisella korostettu): Tähän voidaan syöttää lukuarvoja. Katso "Arvon syöttäminen".
- Tekstikenttä (tummalla korostettu): Tässä näytetään lukuarvoja. Niitä ei voi muuttaa.
- Painike (korostettu sinisellä): Painikkeita voidaan napauttaa. Ne vievät lisäikkunaan tai käynnistävät jonkin toiminnon.
Päävalikko (nosturin liikeakselit)
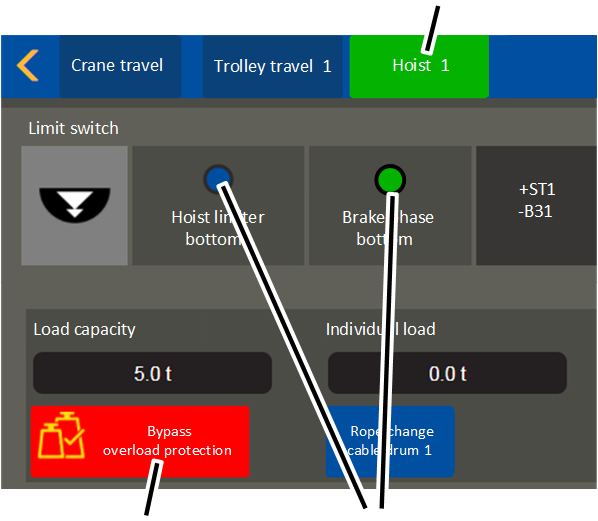
- Päävalikko (nosturin liikeakselit) (sininen tai vihreä korostus):
- Ohjaussignaalit (sininen tai vihreä):
Liittimen tai laitteen tausta on vihreä: Jännite on kytkeytynyt tai nosturi ei ole liikkunut liikkeenrajoittimen kohdalle.
Liittimen tai laitteen tausta on sininen: jännite ei ole kytkeytynyt tai nosturi on liikkunut liikkeenrajoittimen kohdalle.
- Painike (punaisella taustalla): Painikkeet, joihin liittyy turvallisuuden kannalta oleellisia toimintoja (esim. ylikuormitussuojan ohitus) korostetaan punaisella heti, kun ne on kytketty päälle (aktiivinen).
Valikon ja valikkokohtien hakeminen ja sulkeminen
Valikon ja valikkokohtien hakeminen:
Valikkokohta nosturin liikeakselille "nosturin ajo"
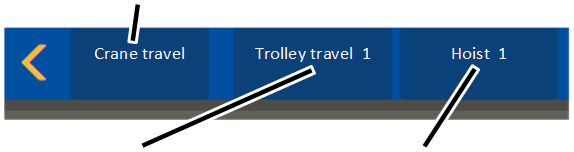
- Napsauta päävalikossa halutun nosturin liikeakselin valikkokohtaa.
Ainoastaan ne nosturin liikeakseleita koskevat valikkokohdat näytetään, jotka ovat tosiasiallisesti käytettävissä nosturissa (esim. kulkuvaunu 2).
Valittu valikkokohta (nosturin liikeakseli)Valikko "Asetukset"
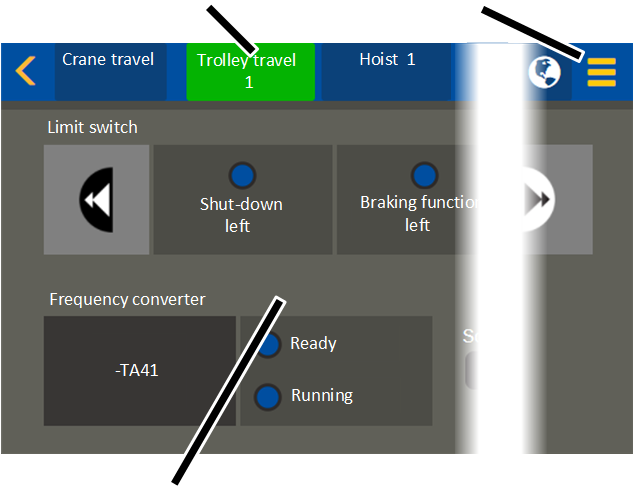
- Valitun valikkokohdan (nosturin liikeakseli) tausta muuttuu vihreäksi.
- Näyttöalueella näytetään vastaavat sisällöt.
- Jos valittuun valikkokohtaan (nosturin liikeakseli) liittyy muita valikkokohtia: Valikko "Asetukset" on keltainen.
Toiseen valikkoon siirtyminen:
Muut valikkokohdat (nosturin liikeakselit)
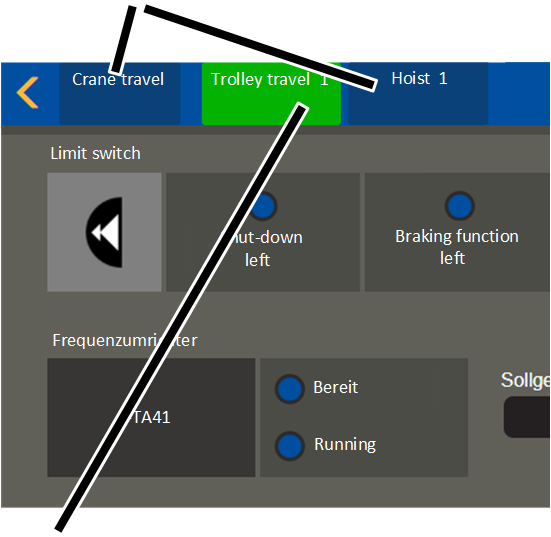
- Napsauta yhtä muista valikkokohdista (nosturin liikeakselit) päävalikossa.
- Valitun uuden valikkokohdan (nosturin liikeakseli) tausta muuttuu vihreäksi.
- Näyttöalueella näytetään vastaavat sisällöt.
Päävalikko valintakenttänä
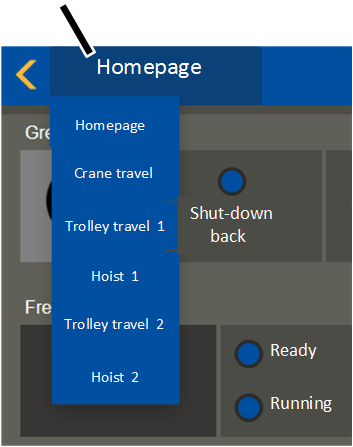
- Pienemmillä näytöillä (esim. pienessä tablettitietokoneessa) nosturin liikeakselien päävalikko näytetään valintakenttänä.
- Napsauta painiketta "Homepage".
Jos haettuna on aloitussivun sijaan toinen nosturin liikeakseli, se näytetään painikkeessa.
- Nyttöön ilmestyy päävalikko ja nosturin liikeakselit.
- Napsauta halutun nosturin liikeakselin valikkokohtaa.
Asetusten hakeminen:
Valikko "Asetukset"
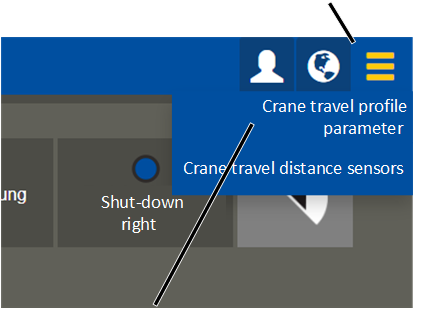
- Napsauta valikkoa "Asetukset".
- Näkyviin ilmestyy valikko ja valikkokohtia, jotka vastaavat nykyistä ikkunaa.
Vaihto takaisin edelliseen valikkoon:
- Napsauta painiketta "Back".
- KranOS siirtyy aiemmin näytettyyn valikkokohtaan.
Vaihto takaisin aloitusikkunaan:
- Näytetystä ikkunasta riippuen: Napsauta painiketta "Back" yhden tai useampia kertoja.
- Aloitusikkuna ilmestyy näkyviin.
Arvon syöttäminen
Joissakin toiminnoissa voidaan syöttää lukuarvoja.
Ikkunassa näytetään valkoisella korostettu syöttökenttä:
Syöttökenttä ja keltaisella kehyksellä ja vihreällä hakasellaSyöttökenttä keltaisella kehyksellä ja punaisella huutomerkillä
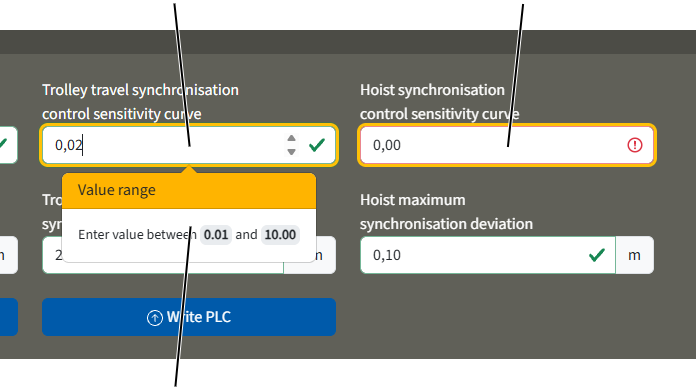
- Napsauta syöttökenttää.
- Arvojen muuttamiseen tarkoitetut nuolipainikkeet ilmestyvät näkyviin.
- Syöttökentän alla näytetään mikäli on olemassa arvoalue, joka ilmaisee pienimmän ja suurimman sallitun arvon.
- Syötä haluttu arvo näppäimistollä tai suurenna tai pienennä arvoa nuolipainikkeilla.
- Syöttökentän vieressä näytetään vihreä väkänen, kun uusi arvo on sallittun arvoalueen sisällä.
- Syöttökentän vieressä näytetään punainen risti, jos uusi arvo on sallittun arvoalueen ulkopuolella. Lisäksi syöttökenttä korostetaan punaisella.
- Syöttökentän ympärillä näkyy keltainen kehys, kun arvoa on muutettu.
Arvoa ei ole vielä tallennettu ABUControliin. Katso "Arvojen tallentaminen ABUControliin".
Arvon valinta
Joissakin toiminnoissa arvoja (esim. erilaisia asetuksia) voidaan valita valintakentästä.
Valintakenttä
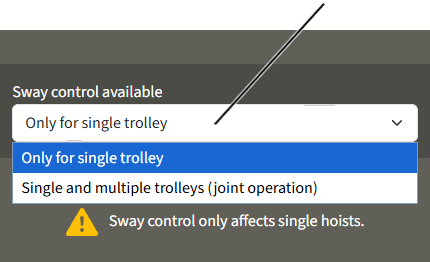
- Näyttöalueella näytetään valintakenttä ja pieni alaspäin osoittava nuoli.
- Valintakentässä näytetään parhaillaan valittuna oleva arvo.
- Napsauta valintakenttää.
- Valintakentän alla näytetään mahdolliset arvot.
- Napsauta haluttua arvoa.
- Valintakenttä kääntyy kokoon ja uusi arvo otetaan käyttöön.
- Syöttökentän ympärillä näkyy keltainen kehys, kun arvoa on muutettu.
Arvoa ei ole vielä tallennettu ABUControliin. Katso "Arvojen tallentaminen ABUControliin".
Arvojen tallentaminen ABUControliin
Sen jälkeen, kun ikkunan sisällä on syötetty tai valittu yksi tai useampia arvoja, arvot täytyy siirtää ABUControliin.
Joka kerta, kun ikkuna avataan, parhaillaan käytössä olevat arvot luetaan ABUControlista ja näytetään. Jos arvoja syötetään tai valitaan, mutta niitä ei tallenneta, ikkunan seuraavan avaamisen yhteydessä näkyvät jälleen alkuperäiset arvot, jotka ovat tallennettuina ABUControlissa.
Sen jälkeen, kun uudet arvot on syötetty tai valittu:
Syöttökenttä ja keltainen kehys
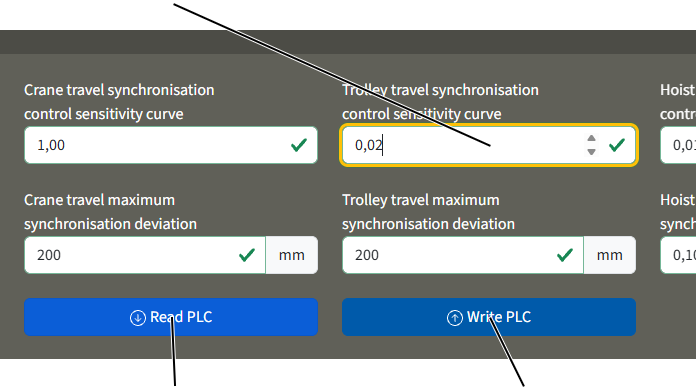
- Syöttökentän tai valintakentän ympärillä näkyy keltainen kehys, kun arvoa on muutettu.
Muiden arvojen muuttaminen:
- Siirry seuraavaan syöttökenttään tai valintakenttään painamalla painiketta TAB.
Siellä muita arvoja voidaan muuttaa aiemmin kuvatulla tavalla.
- Uusia arvoja ei vielä tallenneta.
Yksittäisen tai kaikkien arvojen tallentaminen:
- Paina ENTER-painiketta.
tai
Napsauta painiketta "Write PLC".
- Ilmoitus "Processing..." näytetään.
- Vihreä väkänen näytetään keskellä kuvaruutua.
- Uudet arvot tallennetaan ABUControliin.
Joissakin ikkunoissa on useampia painikkeita "Read PLC" ja "Write PLC". Painikkeet koskevat silloin sitä aluetta, joka on koottu värillä (eri harmaasävyillä) yhteen.
Jos arvoja ei haluta tallentaa:
- Napsauta painiketta "Read PLC"
- Alkuperäiset arvot, jotka ovat edelleen tallennettuina ABUControlin, näytetään uudelleen.
Jos yksi tai useampi arvo ei kelpaa tallennettavaksi:
- Syöttökentän vieressä näytetään punainen risti, jos uusi arvo on sallittun arvoalueen ulkopuolella. Lisäksi syöttökenttä korostetaan punaisella.
- Näkyviin tulee virheilmoitus.
Virheilmoituksen ulkonäkö riippuu käytössä olevasta selainohjelmasta.
- Nykyisen sivun mitään arvoa ei tallenneta niin pitkään kuin yksikin arvo ei kelpaa.
Tallennuksessa keskellä kuvaruutua näytetään punainen risti:
- Tietojen tallennuksen yhteydessä on ilmennyt virhe.
- Lataa nykyinen sivu uudelleen.
- Syötä haluamasi arvot uudelleen.
- Napsauta painiketta "Write PLC".
- Jos ongelma ilmenee edelleen, luo KranOS-käyttöjärjestelmän ja PLC:n yhteys uudelleen. Katso "KranOS-käyttöjärjestelmän ja PLC:n välinen yhteys".
Kirjautuminen ulos KranOS:sta
Jos KranOS:llä ei työskennellä 30 minuuttiin, käyttäjä kirjataan automaattisesti ulos järjestelmästä.
Manuaalinen uloskirjautuminen:
Valikko "User"Valikkokohta "Logout"
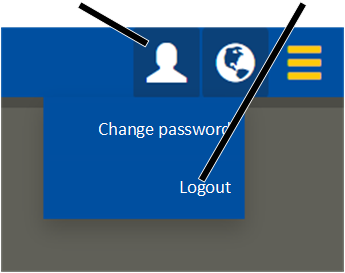
- Napsauta valikkoa "User".
- Valikko ilmestyy näkyviin.
- Napsauta valikkokohtaa "Logout".
- Käyttäjä kirjataan ulos.
- Ikkuna "Operating data" ilmestyy.
KranOS-salasanan muuttaminen
Oletussalasana 'SERVICE' käyttäjätunnukselle 'SERVICE' (käyttäjätaso [2]) voidaan tarvittaessa vaihtaa, ja sen lisäksi sitä täytyy vaihtaa ensimmäisen kirjautumisen jälkeen. Oletussalasana 'CUSTOMER' käyttäjätunnukselle 'CUSTOMER' (käyttäjätaso [1]) voidaan tarvittaessa vaihtaa.
Toiminnanharjoittajan tulee säilyttää uusi salasana turvallisessa paikassa (esim. huoltokirjassa nosturin tai kulkuvaunun kontaktorikotelossa), ja sitä saa luovuttaa vain asianomaisille henkilöille.
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'CUSTOMER tai 'SERVICE 🡪 "User" 🡪 "Change password" |
- Kirjaudu KranOS-järjestelmään käyttäjänimellä 'CUSTOMER' (käyttäjätaso [1]) tai 'SERVICE' (käyttäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Napsauta valikkoa "User".
- Valikko ilmestyy näkyviin.
- Napsauta valikkokohtaa "Change password“.
Syöttökenttä "New password"Syöttökenttä "Old password"
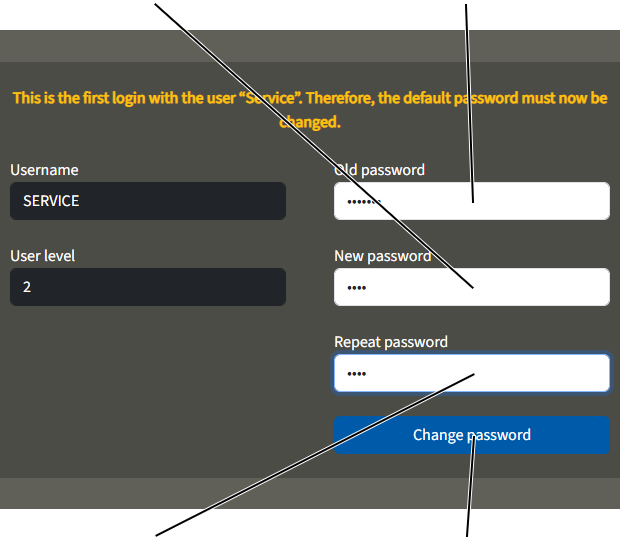
- Ikkuna "Change password" ilmestyy.
- Syötä tähänastinen salasana syöttökenttään "Old password".
- Syötä uusi salasana syöttökenttään "New password".
- Syötä uusi salasana vahvistukseksi syöttökenttään "Repeat password".
- Napsauta painiketta "Change password".
- Salasana muutetaan.
Ohje:
Tallenna muutettu salasana sopivaan paikkaan (esim. huoltokirjaan nosturin tai kulkuvaunun kontaktorikotelossa). Oletussalasana 'SERVICE' ei ole enää voimassa sen jälkeen kun salasanaa on muutettu. Jos muutettu salasana on unohtunut, ABUS-huolto voi nollata salasanan. Katso "ABUS-huolto".
Ohje:
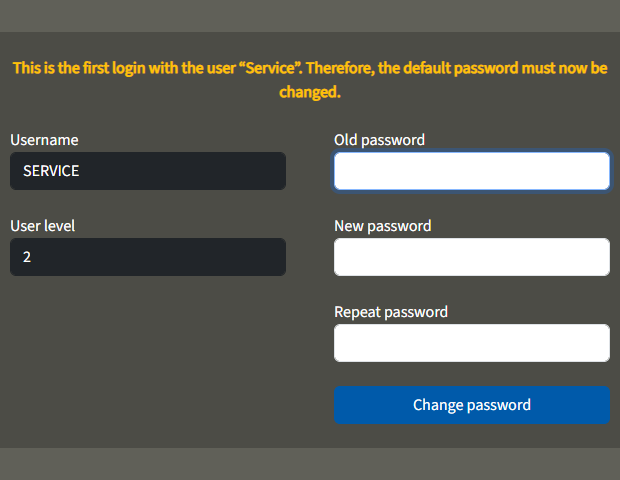
Kun kirjaudutaan sisään ensimmäistä kertaa käyttäjätunnuksella 'SERVICE', näkyviin tulee automaattisesti Vaihda salasana -ikkuna sekä ilmoitusteksti, jossa kehotetaan vaihtamaan salasana.
Pääsy KranOS-järjestelmään ei ole enää mahdollista kunnes salasana on muutettu.
Kielen asettaminen
KranOS-käyttöliittymän ja LED-matriisinäytön ilmoitusten kieli on oletusasetuksen mukaan saksa. Kieltä voi vaihtaa KranOS-järjestelmään kirjautumisen yhteydessä.
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän 'CUSTOMER' (käyttäjätaso [1]) tai 'SERVICE' (käyttäjätaso [2]) tulee olla kirjautunut järjestelmään. Pääsy on kuitenkin mahdollista myös ilman kirjautumista (käyttäjätaso [0]).
Kielen asettaminen
- Napsauta painiketta "Language" (maapallon kuvake).
- Käytettävissä olevien kielten luettelo avautuu.
- Valitse haluamasi kieli.
- KranOS-käyttöliittymän ja LED-matriisinäytön ilmoitusten kieleksi vaihtuu valittu kieli.
Valikon yleiskuvaus
Valikkokohta |
Valikkokohta |
Valikkokohta |
Toiminnot |
Käyttäjätaso |
Katso |
|---|---|---|---|---|---|
Kirjautumisen jälkeen |
"Operating data" |
Käyttötietojen lukeminen |
Ei tarvita |
||
Kuormitusspektrin muistin lukeminen |
Ei tarvita |
||||
Nosturin IP-osoitteen lukeminen |
Ei tarvita |
||||
"Login" |
Kirjautuminen käyttäjänimellä KranOS-käyttöliittymään |
Ei tarvita |
|||
Aloitusikkuna |
"Operating data" |
Käyttötietojen lukeminen |
Customer [1] Service [2] |
||
Kuormitusspektrin muistin lukeminen |
Customer [1] Service [2] |
||||
"PLC diagnosis" |
Versiotietojen näyttäminen |
Customer [1] Service [2] |
|||
Lokitiedoston näyttäminen |
Customer [1] Service [2] |
||||
Nosturin uudelleenkäynnistys |
Service [2] |
||||
"Bus diagnosis" |
Väyläverkon diagnoosin näyttäminen |
Customer [1] Service [2] |
|||
"Additional PLC diagnosis" |
Näytä ylimääräisen PLC:n vika- ja kytkentätilat |
Customer [1] Service [2] |
|||
Käyttötilanumeron asetus |
Service [2] |
||||
"PLC sequences diagnosis" |
PLC-askelketjujen kulun näyttäminen |
Customer [1] Service [2] |
|||
"Set PLC time" |
PLC:n päivämäärän ja kellonajan asettaminen |
Service [2] |
|||
"PLC SD card" |
Tietojen varmuuskopiointi, palauttaminen |
Service [2] |
|||
"Movement profile" (liikeprofiili) |
Liikeprofiilin valitseminen |
Service [2] |
|||
Erillisohjauksen valitseminen |
Customer [1] Service [2] |
Valikkokohta |
Valikkokohta |
Valikkokohta |
Toiminnot |
Käyttäjätaso |
Katso |
|---|---|---|---|---|---|
Tasakäyntisäätelyn asettaminen |
Service [2] |
||||
Koukun ohjauksen ja keskityksen parametrien asetus |
Service [2] |
||||
Vaijerin kallistusmittarin kohdistus |
Service [2] |
||||
Taajuusmuuttajan palautus tehdasasetuksille ja nostomoottorin uudelleenmittaus |
Service [2] |
"Taajuusmuuttajan palautus tehdasasetuksille ja nostomoottorin uudelleenmittaus". |
|||
Taajuusmuuttajan parametrointi uudelleen |
Service [2] |
||||
Ajon rajakatkaisijan ja nostorajoittimen ohittaminen |
Service [2] |
"Ajon rajakatkaisijan ja nostorajoittimen tilapäinen ohittaminen". |
|||
Nosturin ajosuunnan ja kulkuvaunun ajosuunnan vaihtaminen |
Service [2] |
||||
Halliprofiiliohjaus (nosturin liikeprofiilin kautta) |
Uuden esteen luominen, opettaminen, kopiointi, muokkaaminen ja poistaminen |
Service [2] |
|||
Esteen valinta ja näyttäminen |
Customer [1] Service [2] |
||||
"Load-controlled switching points" (kuormasta riippuvaiset kytkentäpisteet) |
Kuormasta riippuvaisten kytkentäpisteiden asetus |
Service [2] |
|||
Löystymisenestimen säätäminen |
Service [2] |
||||
Paikoitusohjaus |
Lineaarisen paikoitusohjauksen asemien muokkaus |
Service [2] |
|||
Paikoitusohjauksen toleranssien esiasetuksien määrittäminen |
Service [2] |
||||
Nosturiradan pituuden laskeminen |
Service [2] |
Valikkokohta |
Valikkokohta |
Valikkokohta |
Toiminnot |
Käyttäjätaso |
Katso |
|---|---|---|---|---|---|
Nosturin liikeakseli "nosturin ajo" |
Rajakatkaisinten nykyisten paikkojen näyttö |
Customer [1] Service [2] |
|||
Taajuusmuuttajien tilan näyttö |
Customer [1] Service [2] |
||||
Halliprofiilin kytkinpaikkojen näyttö |
Customer [1] Service [2] |
||||
Nosturien törmäyksenestotoi-minnon ja kuormaan perustuvan nosturien törmäyksenestotoiminnon tila |
Customer [1] Service [2] |
||||
"Crane travel profile parameter" |
Nopeuden säätäminen |
Service [2] |
"Ajoprofiilien (nosturin liikeprofiilin, kulkuvaunun liikeprofiilin) parametrien lisäasetukset". |
||
Jarrutusajan ja kiihdytysajan säätäminen |
Service [2] |
||||
Kuormanäytön tekstin nopeuden asettaminen |
Service [2] |
||||
Osakuorman säätäminen |
Service [2] |
||||
Ristivipukytkinten kääntösuunnan asetus halliprofiilia varten |
Service [2] | ||||
"Crane travel distance sensors" |
Päätykatkaisijan opetustilan aktivointi |
Service [2] |
|||
Esikatkaisijan opetustilan aktivointi |
Service [2] |
||||
Palkin ja nosturiradan pituuden asetus |
Service [2] |
||||
Nosturin liikeakseli "Trolley travel" |
Rajakatkaisinten nykyisten paikkojen näyttö |
Customer [1] Service [2] |
|||
Taajuusmuuttajien tilan näyttö |
Customer [1] Service [2] |
||||
Nosturien törmäyksenestotoi-minnon ja kuormaan perustuvan nosturien törmäyksenestotoi-minnon tila |
Customer [1] Service [2] |
||||
Nosturiajo turva-PLC |
Näytä turva-PLC:n vika- ja kytkentätilat |
Customer [1] Service [2] |
|||
Safely stopping (STO) test mode |
Service [2] |
||||
Halliprofiilin kytkinpaikkojen näyttö |
Customer [1] Service [2] |
Valikkokohta |
Valikkokohta |
Valikkokohta |
Toiminnot |
Käyttäjätaso |
Katso |
|---|---|---|---|---|---|
"Trolley travel profile parameter" |
Nopeuden säätäminen |
Service [2] |
"Ajoprofiilien (nosturin liikeprofiilin, kulkuvaunun liikeprofiilin) parametrien lisäasetukset". |
||
Jarrutusajan ja kiihdytysajan säätäminen |
Service [2] |
||||
Kuormanäytön tekstin nopeuden asettaminen |
Service [2] |
||||
Ristivipukytkinten kääntösuunnan asetus halliprofiilia varten |
Service [2] |
||||
"Trolley travel distance sensors" |
Päätykatkaisijan opetustilan aktivointi |
Service [2] |
|||
Esikatkaisijan opetustilan aktivointi |
Service [2] |
||||
Nosturin liikeakseli "Hoist" |
Rajakatkaisinten nykyisten paikkojen näyttö |
Customer [1] Service [2] |
|||
Taajuusmuuttajien tilan näyttö |
Customer [1] Service [2] |
||||
Kuormanäyttö |
Customer [1] Service [2] |
||||
Ylikuorman ohituksen aktivointi |
Service [2] |
||||
Vaijerinvaihdon aktivointi |
Service [2] |
||||
"Absolute rotary encoder" |
Laiteosoitteen asettaminen |
Service [2] |
|||
Absoluuttikulma-anturin referenssien asettaminen |
Service [2] |
||||
Vikojen palautus |
Service [2] |
||||
"Hoist profile parameter" |
Nopeuden säätäminen |
Service [2] |
|||
Jarrutusajan ja kiihdytysajan säätäminen |
Service [2] |
||||
Kuormanmittausjärje-stelmän säätäminen |
Service [2] |
||||
Vaijeripituuden näyttö |
Service [2] |
||||
Nostomoottorin mittauksen asettaminen |
Service [2] |
Valikkokohta |
Valikkokohta |
Valikkokohta |
Toiminnot |
Käyttäjätaso |
Katso |
|---|---|---|---|---|---|
Suurin ajonopeuuden asetus nosturin ja kulkuvaunun ajolle koukun ohjauksessa ja koukun keskityksessä |
Service [2] |
||||
Maksimipoikkeaman asettaminen nosturin ja kulkuvaunun ajolle vinovedon estossa |
Service [2] |
||||
"Sway control parameter" |
Kuormakoukun varusteiden säätäminen |
Customer [1] Service [2] |
"Heilunnanvaimennuksen ottaminen käyttöön ja poistaminen käytöstä". |
||
Vaijeripituuden näyttö |
Service [2] |
||||
Heilunnanvaimen-nuksen kytkeminen päälle ja pois päältä |
Service [2] |
||||
Asettaa heilunnanvaimen-nuksen saatavuus useammalle kulkuvaunulle |
Service [2] |
"Heilunnanvaimennuksen vapauttaminen useammalle kulkuvaunulle". |
|||
"Inclinometer parameter" |
Vaijerin kallistusmittarin kalibrointi |
Service [2] |
|||
"Maximum acceptable wear parameter" |
Hylkäyskunnon laskennassa käytettävän parametrin katselu |
Customer [1] Service [2] |
"Hylkäyskunnon parametrien ja vaijerikäyttöä koskevien tietojen näyttö". |
||
"Hoist calibration" |
Kuormanmittausjär-jestelmän kalibroiminen |
Service [2] |
"Kuormanmittausjärjestelmän kalibroiminen nostetun testikuorman avulla". |
||
Kuorma-anturin peruskalibrointi |
Service [2] |
||||
Nostorajoittimen säätäminen |
Service [2] |
"Nostokoneiston käytön jarrutusvaiheen päätepisteen väliaikainen muuttaminen" |
|||
Kuormitusspektrin asetus |
Service [2] |
||||
"Wear maximum acceptable wear" |
Yksittäisten vaijeriosuuksien kulumistietojen näyttö |
Customer [1] Service [2] |
|||
Valikko "User" |
"Change password" |
Salasanan muuttaminen |
Customer [1] Service [2] |
||
"Logout" |
Käyttäjän ulos kirjautuminen |
Customer [1] Service [2] |
|||
Valikko "Language" |
Kielen asettaminen |
Ei tarvita |
Asentaminen ja liittäminen
Tämä luku koskee kaikkia nosturin parissa ennen nosturin käyttöönottoa työskenteleviä henkilöitä.
Nosturia käyttävä yritys vastaa käyttöönottohenkilöstön valinnasta ja pätevyydestä.
Esimerkkejä pätevistä henkilöistä:
- Henkilöt, joilla on konerakennus- ja sähköalan koulutuksen perusteella kattava asiantuntemus nostureista.
- Henkilöt, joilla on riittävästi kokemusta nostureiden käytöstä, asennuksesta ja huollosta.
- Henkilöt, jotka ovat perehtyneet kattavasti kohdemaassa sovellettaviin teknisiin sääntöihin, yleisohjeisiin ja turvallisuusmääräyksiin.
- Henkilöt, jotka ovat osallistuneet säännöllisesti ABUSin järjestämään koulutukseen.
ABUS ei vastaa vahingoista, jotka johtuvat virheellisesti suoritetuista ja epäpätevien henkilöiden suorittamista käyttöönottotoimenpiteistä.
ABUS suosittelee, että käyttöönotto annetaan ABUS-asennusryhmän suoritettavaksi.
Kiskojohtimen ja absoluuttisen mittausjärjestelmän asennus
Koskee vain paikoitusohjausta
Paikoitusohjauksella ja halliprofiiliohjauksella nosturin sijainnin perusteella käytetään absoluuttiarvon mittausjärjestelmää, jotta nosturin sijainti nosturirataa pitkin voidaan mitata. Absoluuttiarvon mittausjärjestelmänä käytetään joko laser-etäisyysantureita tai kiskojohdinjärjestelmä APOS. APOS-kiskojohdinjärjestelmässä kiskojohtimen profiiliin työnnetään koodinauha, jota lukupää lukee määrittäen näin nosturin sijainnin.
APOS-kiskojohdinjärjestelmän asennus on kuvattu erillisessä tuotekäsikirjassa. Seuraavassa selvitetään tärkeitä täydentäviä ohjeita sekä ABUS-kohtaisia asennusvaiheita, jotka poikkeavat kiskojohdinjärjestelmän valmistajan omasta APOS-asennusohjeesta.
Yleisiä ohjeita:
- Koodinauhan valmistuspituus on 260 m. Tästä katkaistaan sopivat osuudet varta vasten tilattua nosturilaitteistoa varten. Koodinauhan alun laskenta-arvo (lähtöarvo) voi siten olla merkittävästi suurempi kuin 0.
- Koodinauha ja kiinnitysprofiili toimitetaan noin 1 metrin ylipituudella.
- Koodinauhan asennuksen jälkeen yksittäisen kiskonosan vaihtaminen ei ole enää mahdollista. Myöskään kiskojohtimen avaaminen radan varrella virroittimen tai lukupään vaunun vaihtamiseksi ei ole enää mahdollista.
- Koodinauha on voimakkaasti magneettinen ja se tulee suojata likaantumiselta (ennen kaikkea metallipölyltä, lastuilta jne.) ennen asennusta ja sen aikana.
Asennusohjeita:
- Kun koodinauha vedetään sisään kiskojohtimeen kiskojohdinjärjestelmän laskentasuunnalla on merkitys. Laskentasuunnan täytyy olla nouseva nosturin ajosuunnassa "eteenpäin"!
Koodinauhan sijainti ilmoitetaan valmistajan erillisessä dokumentaatiossa ja asennuskaaviossa suojajohtimen (PE) alapuolella olevassa lokerossa. Tämä ei kuitenkaan päde yleisesti. Koska lukupää voidaan asentaa lukupäävaunuun vain yhdessä suunnassa, koodinauha täytyy mahdollisesti asentaa sen sijaan maadoitusjohdinta vastapäätä olevaan lokeroon.
- Kiskojohtimen kiinnityspistettä kiinnittäessä koodinauha voi vaurioitua. Poraruuveja kiristettäessä on varmistettava että ne ruuvataan suoraan profiilikiskoon.
- Lukupää työnnetään sisään laitteiston päästä. Jos samalla nosturiradalla on useita nostureita on varmistettava, että virroittimien oikeaa järjestystä noudatetaan.
- Kiskojohtimien päät koostuvat 150 mm pitkistä yksittäisosista, joissa ei ole kuparikiskoa ja joihin on kiinnitetty päätykappale. Yksittäisosa pidetään paikallaan vain puskimen kannen avulla, eivätkä kuparikiskot ole mukana tukemassa sitä. Tarvittaessa tähän kohtaan on asennettava ylimääräinen ripustus.
- Lukupään vaunuun mukaanottaja-tanko M10-pallonivelpäällä kiinnitetään kulmakiinnikkeellä nosturin nelikulmaputkeihin. Väliholkki varmistaa, että pallonivelpää pääsee liikkumaan. Mukaanottaja-tanko on siksi linjattava samansuuntaiseksi kiskojohtimen ja lukupään kanssa.
- Ratasyötöt on valmistusvaiheessa mukautettu kiskojohdinjärjestelmään. Tätä varten puskimen kanteen on tehty aukko koodinauhaa varten ja varustettu uusilla muoviosilla. Jos koodinauha on kuitenkin asennettu maadoitusjohdinta (PE) vastapäätä, on käytettävä erikoisrakenteista ratasyöttöä. Vaihtoehtoisesti ratasyöttöä voidaan muuttaa paikan päällä. Poista tätä varten puskimen kansi ja kierrä alaosan 4 ruuvia irti. Käännä sen jälkeen alaosaa 180 astetta ja asenna se takaisin paikalleen. Huomautus: Tämän seurauksena myös virransyöttöpiste (kaapeliläpivienti) kääntyy.
- Lukupää on varustettu SSI-liitännällä (synkroninen sarjaliitäntä). 8-napainen M12-pistoliitin yhdistetään sovitinkaapelilla (M12-liitin piirilevyliittimeen) kenttäväyläkytkimeen, jossa on nosturin ohjaus.
ABUControlilla varustetun nosturin liittäminen
Nosturin liittäminen sähköverkkoon
- Luo verkkojohto EN 60204:n mukaan.
- Käytä DIN EN 50178:n mukaista kiinteää liitäntää, koska asennuksen vuotovirta on yli 3,5 mA.
FI-suojakytkimen valinta
Jos tarvitset FI-suojakytkintä:
- Käytä FI-suojakytkintä tyyppiä B.
Tämä on tarkoitettu käytettäväksi taajuusmuuttajien kanssa ja erottelee eri taajuusalueiden vikavirtoja. Näin suojauksesta on huolehdittu myös taajuusmuuttajien avulla tapahtuvassa käytössä.
Laippakotelon purkaminen ja asentaminen
Nostureissa, joissa on lyhyet ajolaitepalkit, johtimet ja laippakotelo ovat nosturiohjauksessa HV-kuusiokantapulttien edessä. Tällöin laippakotelo täytyy irrottaa, jotta HV-kuusiokantapultit voidaan kiinnittää tai avata.
Laippakotelon irrottaminen
Laippakotelo
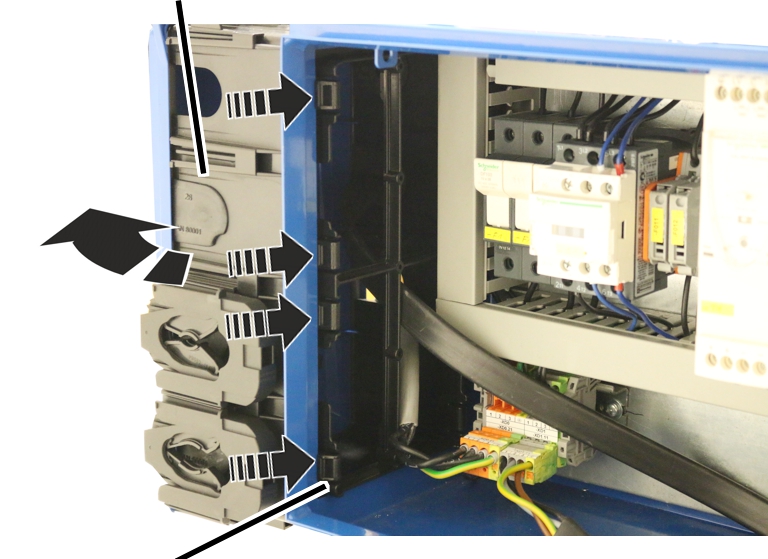
- Avaa nosturin ohjauksen kansi.
- Paina laippakotelon neljää etummaista lukitusnokkaa sisäänpäin.
- Käännä laippakotelo taakse (kontaktorikotelon takapuolta kohti).
- Laippakotelo irtoaa kontaktorikotelosta.
- Vedä laippakotelo eteenpäin pois.
- Laippakotelo voi roikkua löysästi johtimista nosturiohjauksessa siihen asti, että HV-kuusiokantapultit on ruuvattu kiinni.
Laippakotelon kiinnittäminen
Laippakotelo
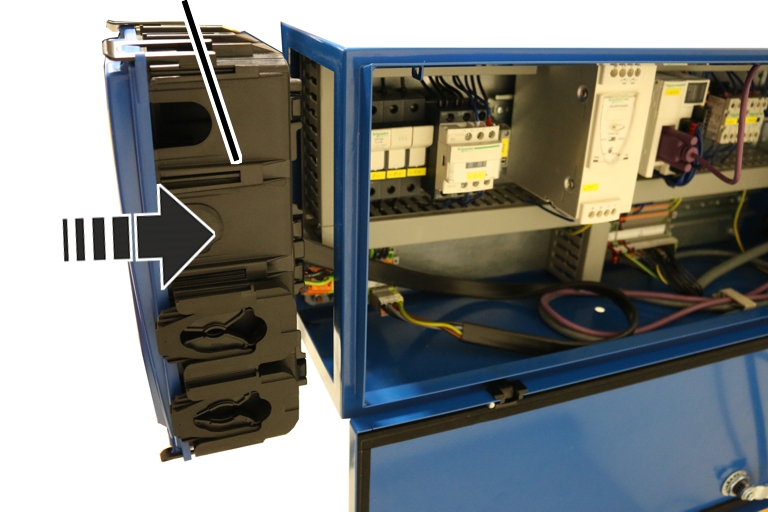
- Aseta laippakotelo suoraan kontaktorikotelolle.
- Paina laippakotelo kiinni kontaktorikoteloon.
- Lukitusnokat (8x) lukittuvat naksahtaen.
Liitäntäjohtojen laittaminen laippakoteloon
Asennuksessa liitäntäjohdot vedetään laippakotelon läpi kontaktorikoteloon ja liitetään kiinni. Kaikissa liitäntäjohdoissa on pistokkeet. Laippakotelossa olevat kaapelin läpiviennit toimivat tiivisteinä.
Ohuempien pyöreiden kaapelien kanssa kaapelin läpivienti (kumi) riittää. Paksumpien pyöreiden kaapelien ja lattakaapelien tapauksessa liitäntäjohdon kiinnittämiseen käytetään kaapelin läpiviennin lisäksi kolmiosaista vedonpoistinta.
Laippakotelon avaaminen
Laippakotelo
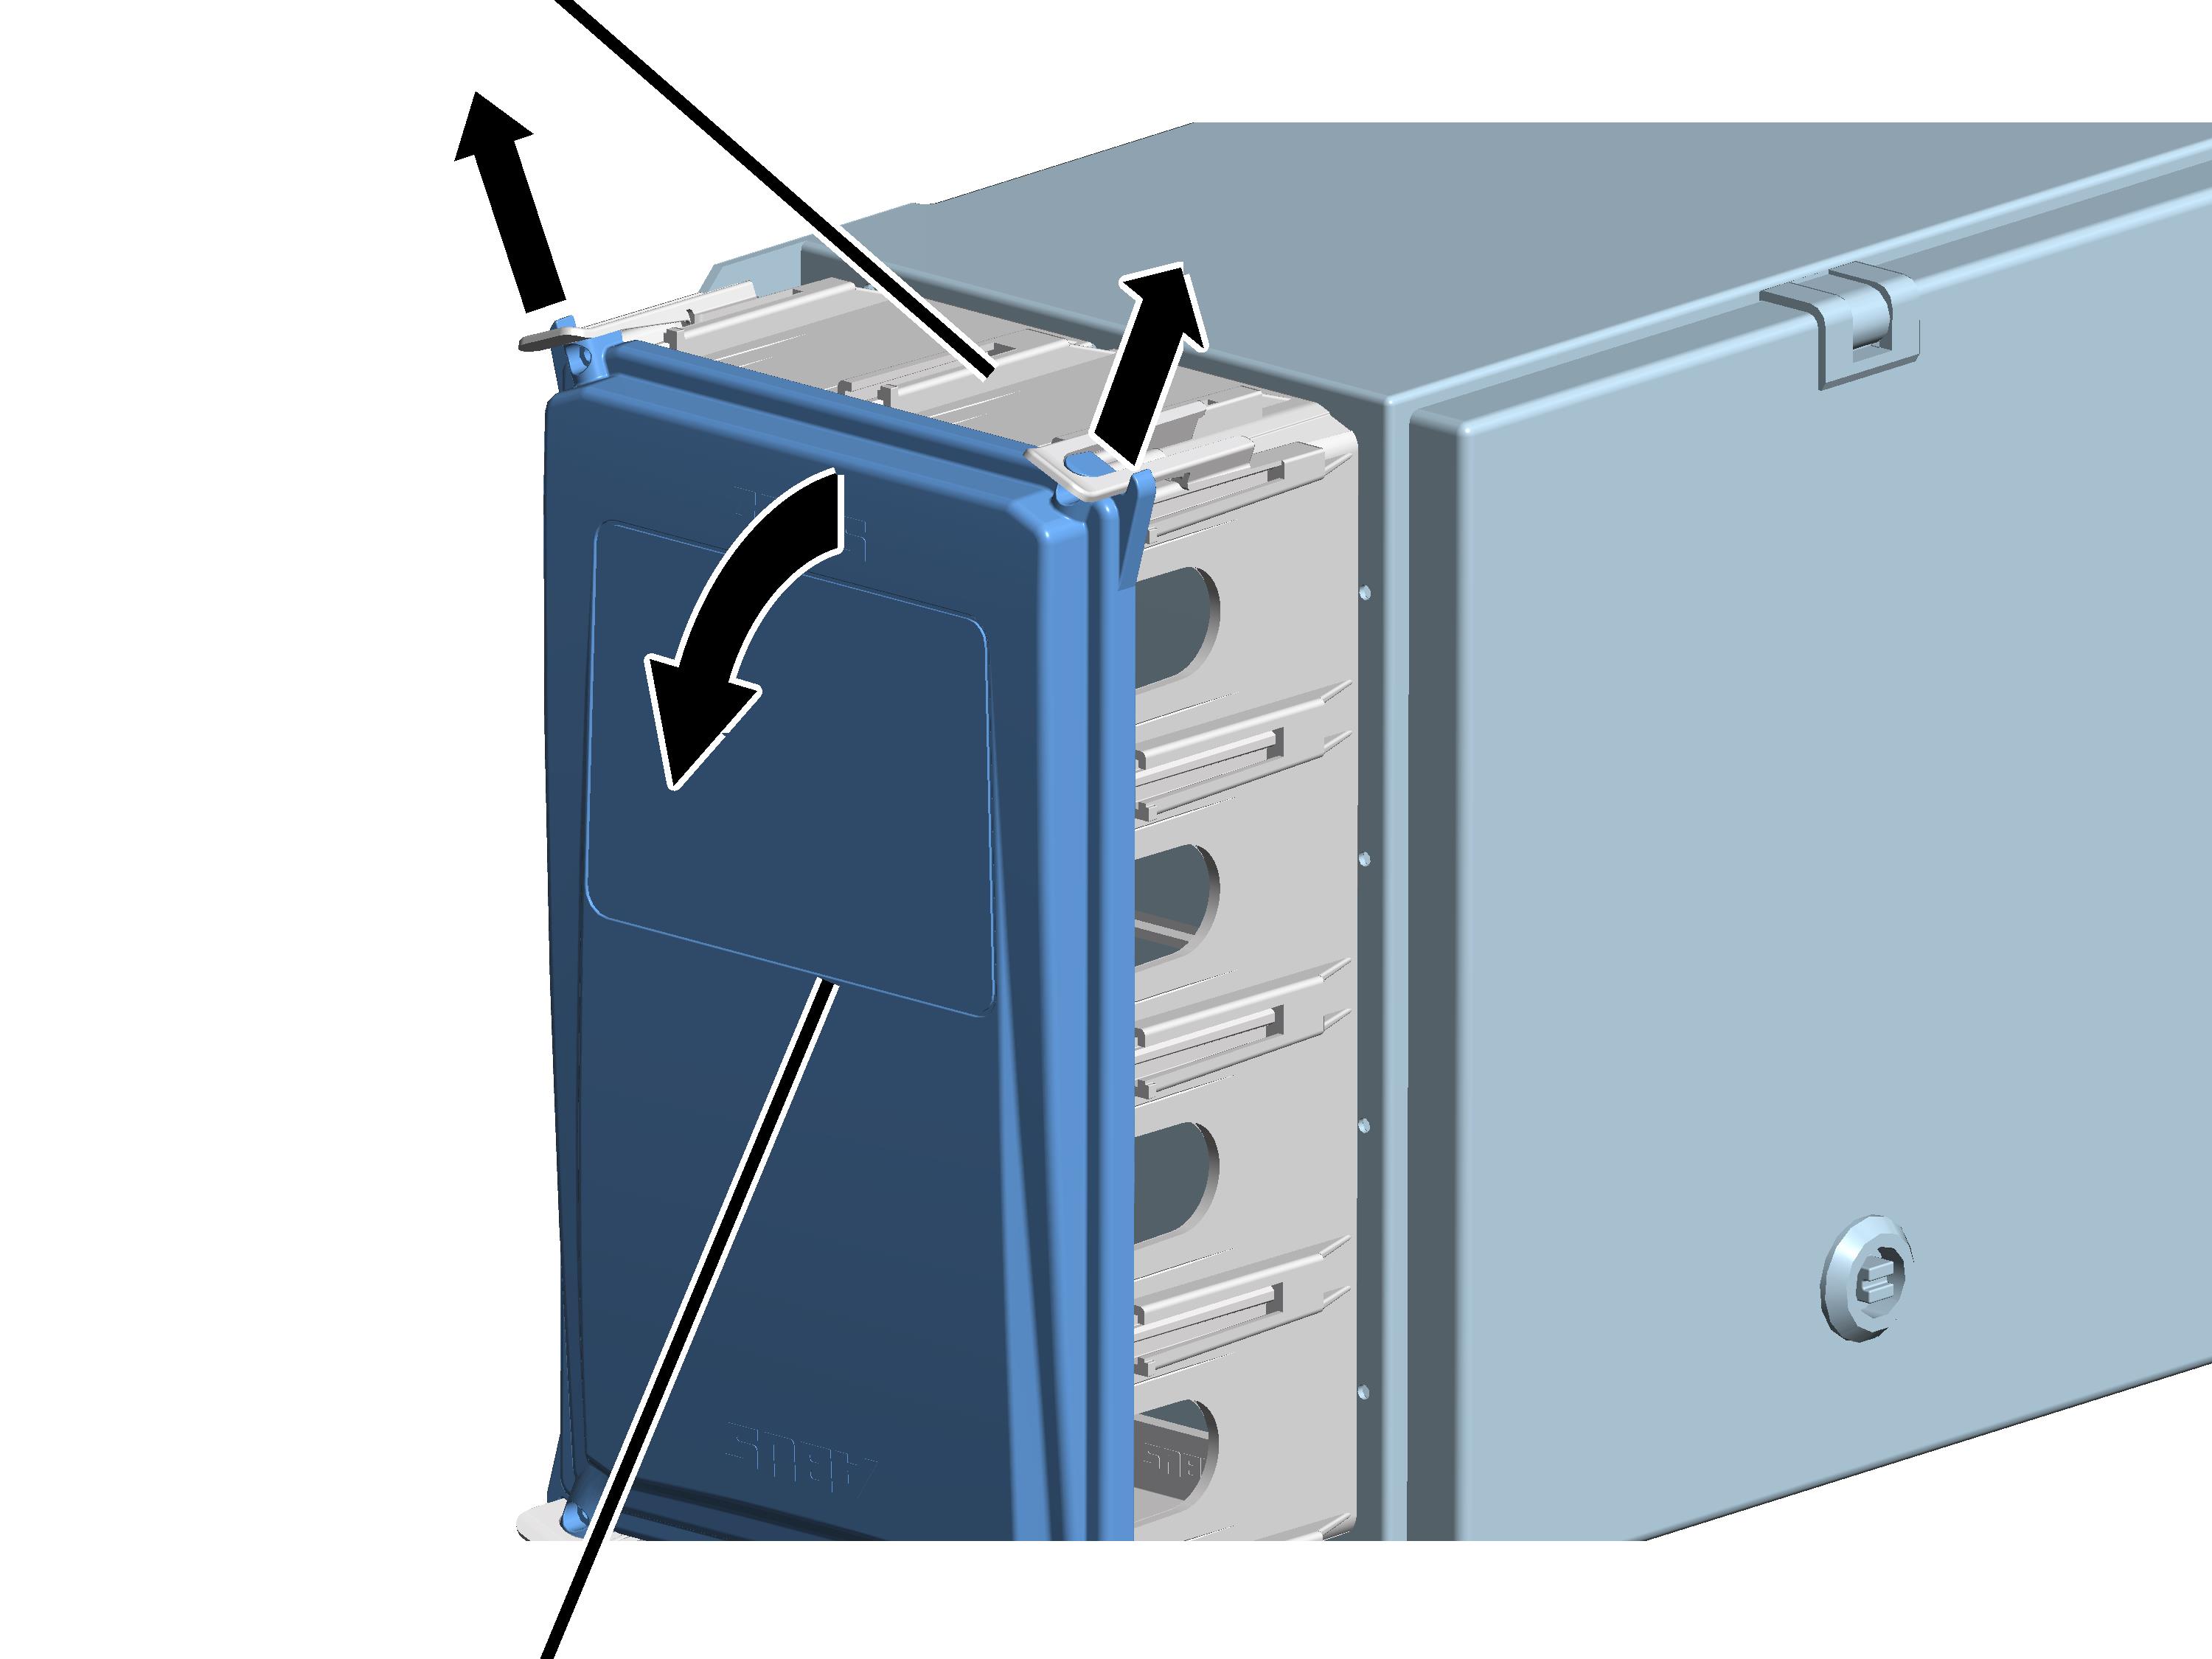
- Paina molempia yläreunan kiinnikkeitä kevyesti ulospäin.
- Vedä samaan aikaan kansi irti kotelon yläosasta.
- Kallista kantta alaspäin, kunnes se on melkein vaakasuorassa.
- Kansi irtoaa kallistettaessa automaattisesti alemmista kiinnikkeistä.
Vihje:
Jos kantta ei voi tilasyistä kallistaa alaspäin, myös ylempiä ja alempia kiinnittimiä voidaan sen sijaan painaa kevyesti ulospäin, jolloin kansi voidaan yksinkertaisesti ottaa pois paikaltaan.
Liitäntäjohdon valmisteleminen
Liitäntäjohto
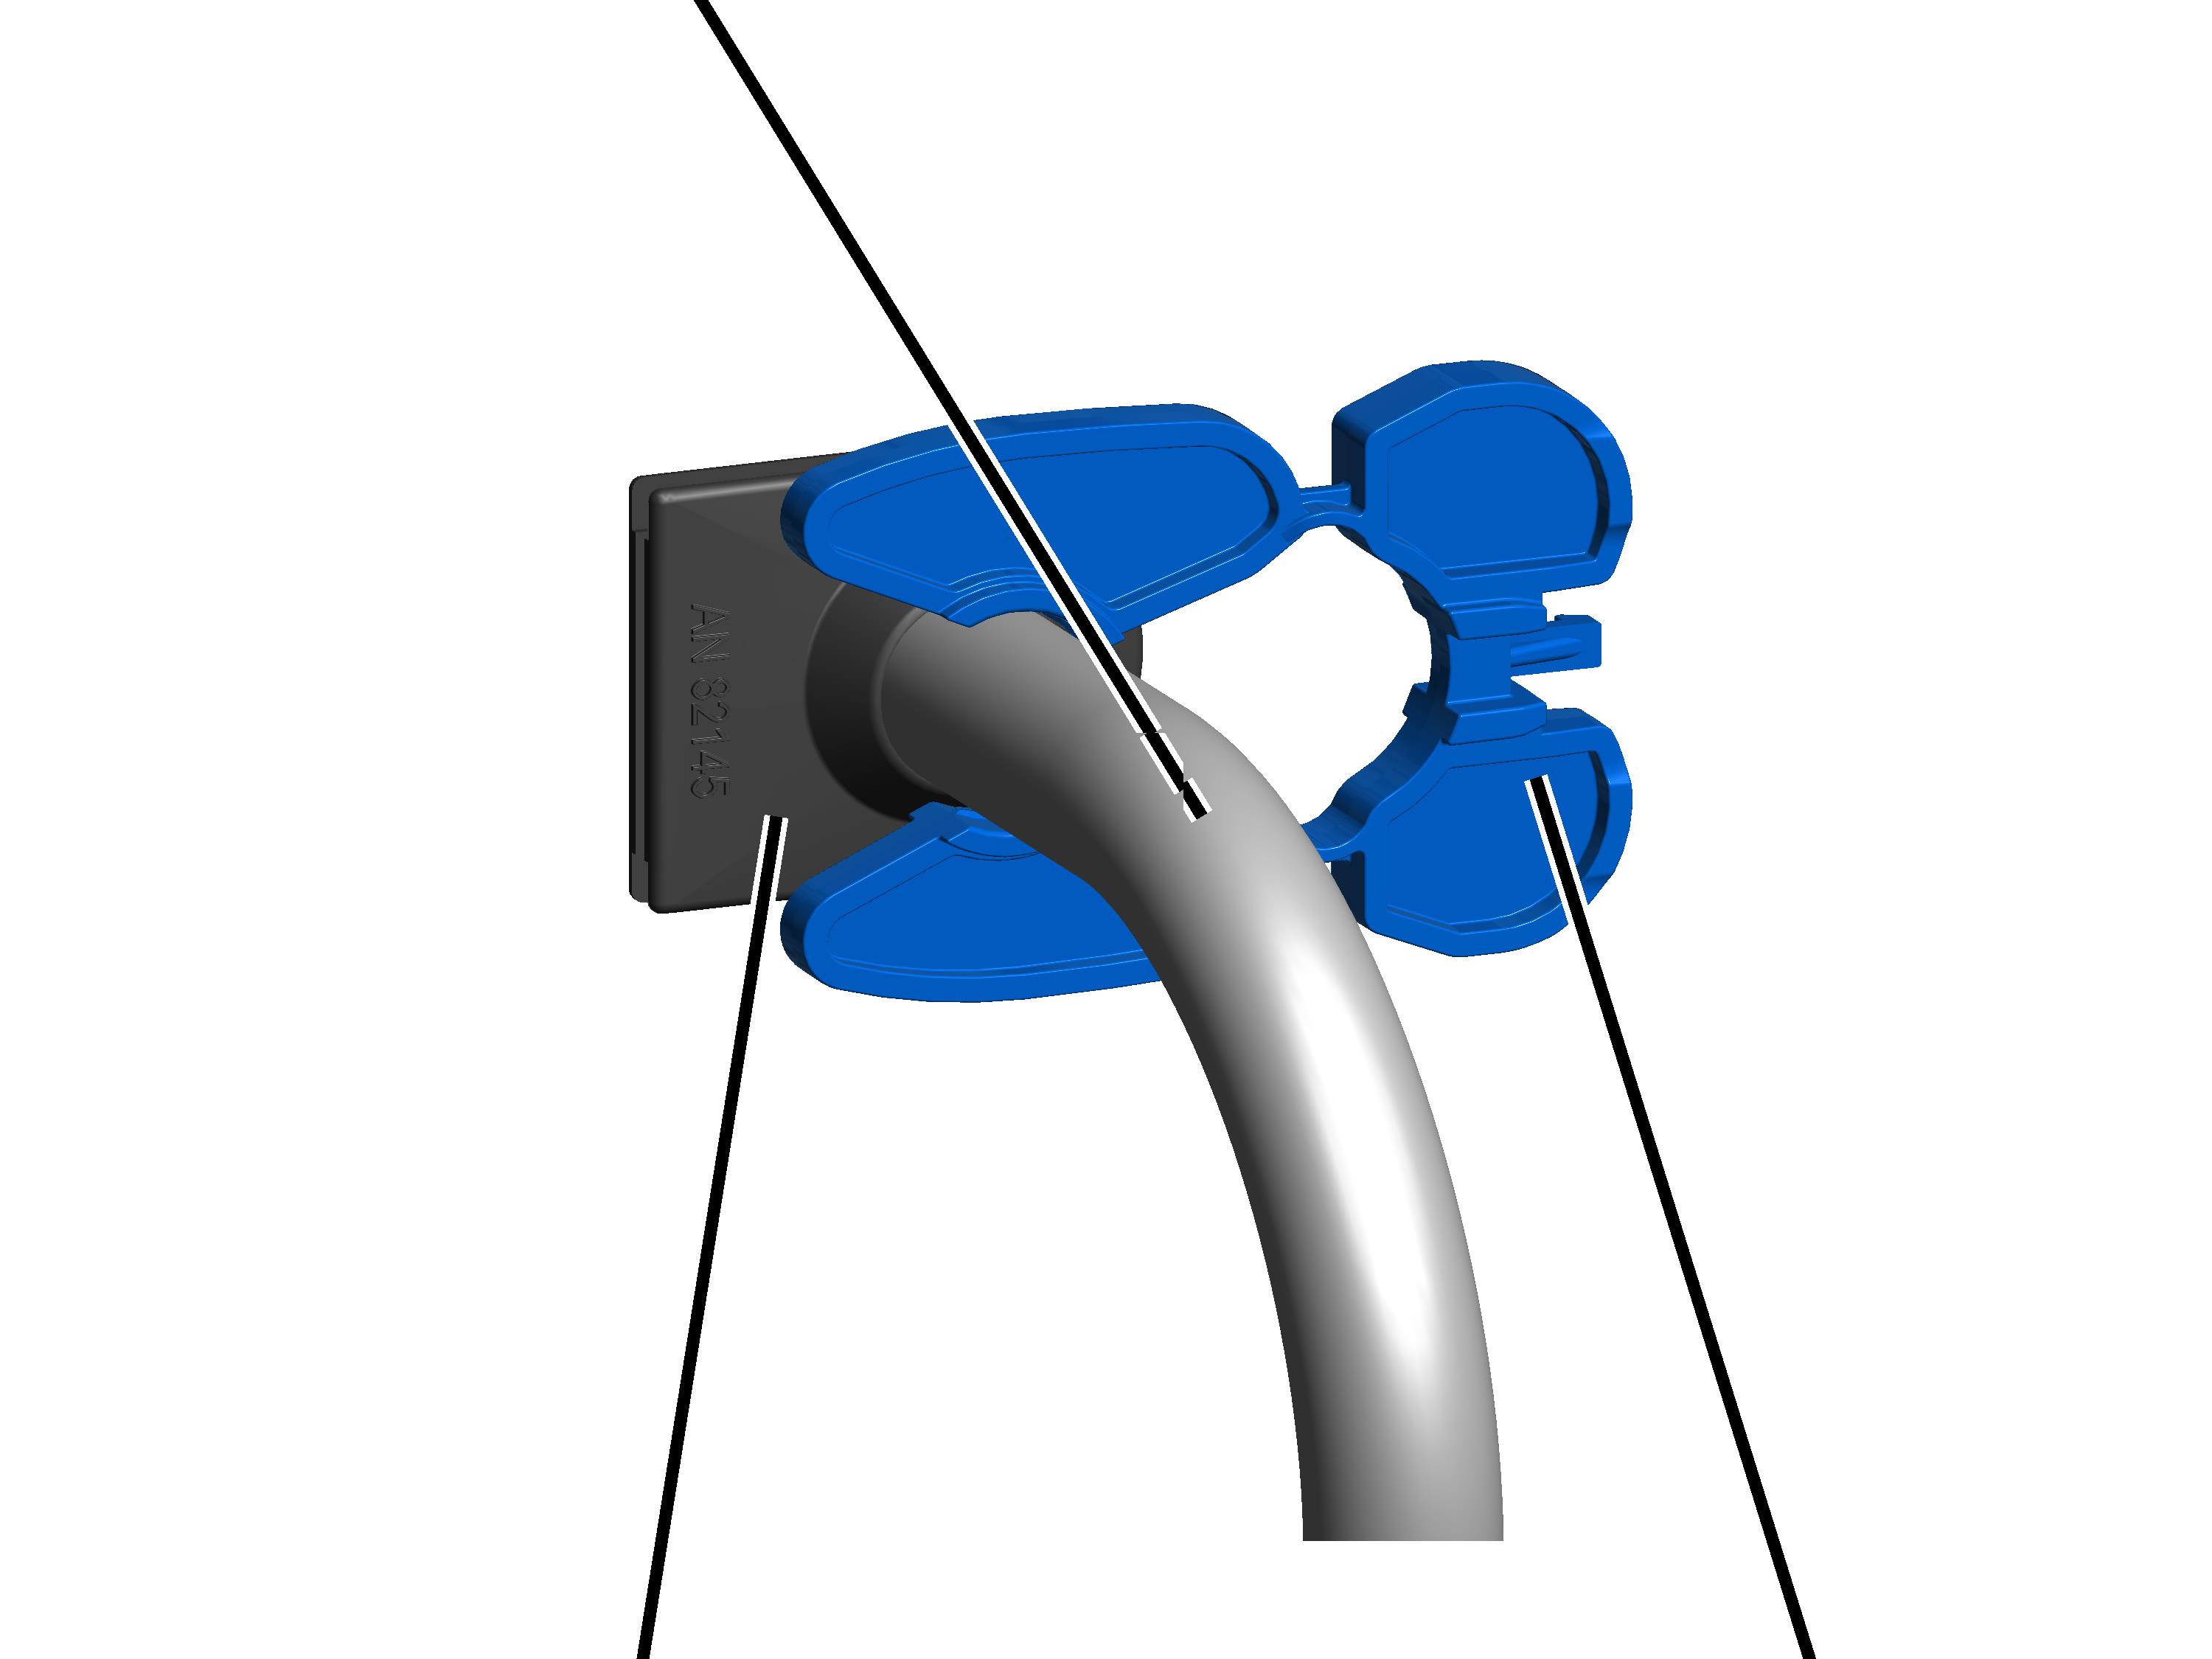
- Työnnä liitäntäjohto niin pitkälle kaapelin läpiviennin läpi, että liitäntäjohto voidaan vetää kontaktorikotelossa riviliittimeen asti.
Kaapelin läpiviennissä on johdinta (paksut ja ohuet pyöreät kaapelit, lattakaapelit) vastaavasti erilaisia aukkoja tai siinä on viilto.
- Työnnä kiristinkieli ulkoa liitäntäjohdolle.
Liitäntäjohdon kiinnittäminen
Liitäntäjohto ja kiristinkieliJohdon vedonpoistimen runko-osa
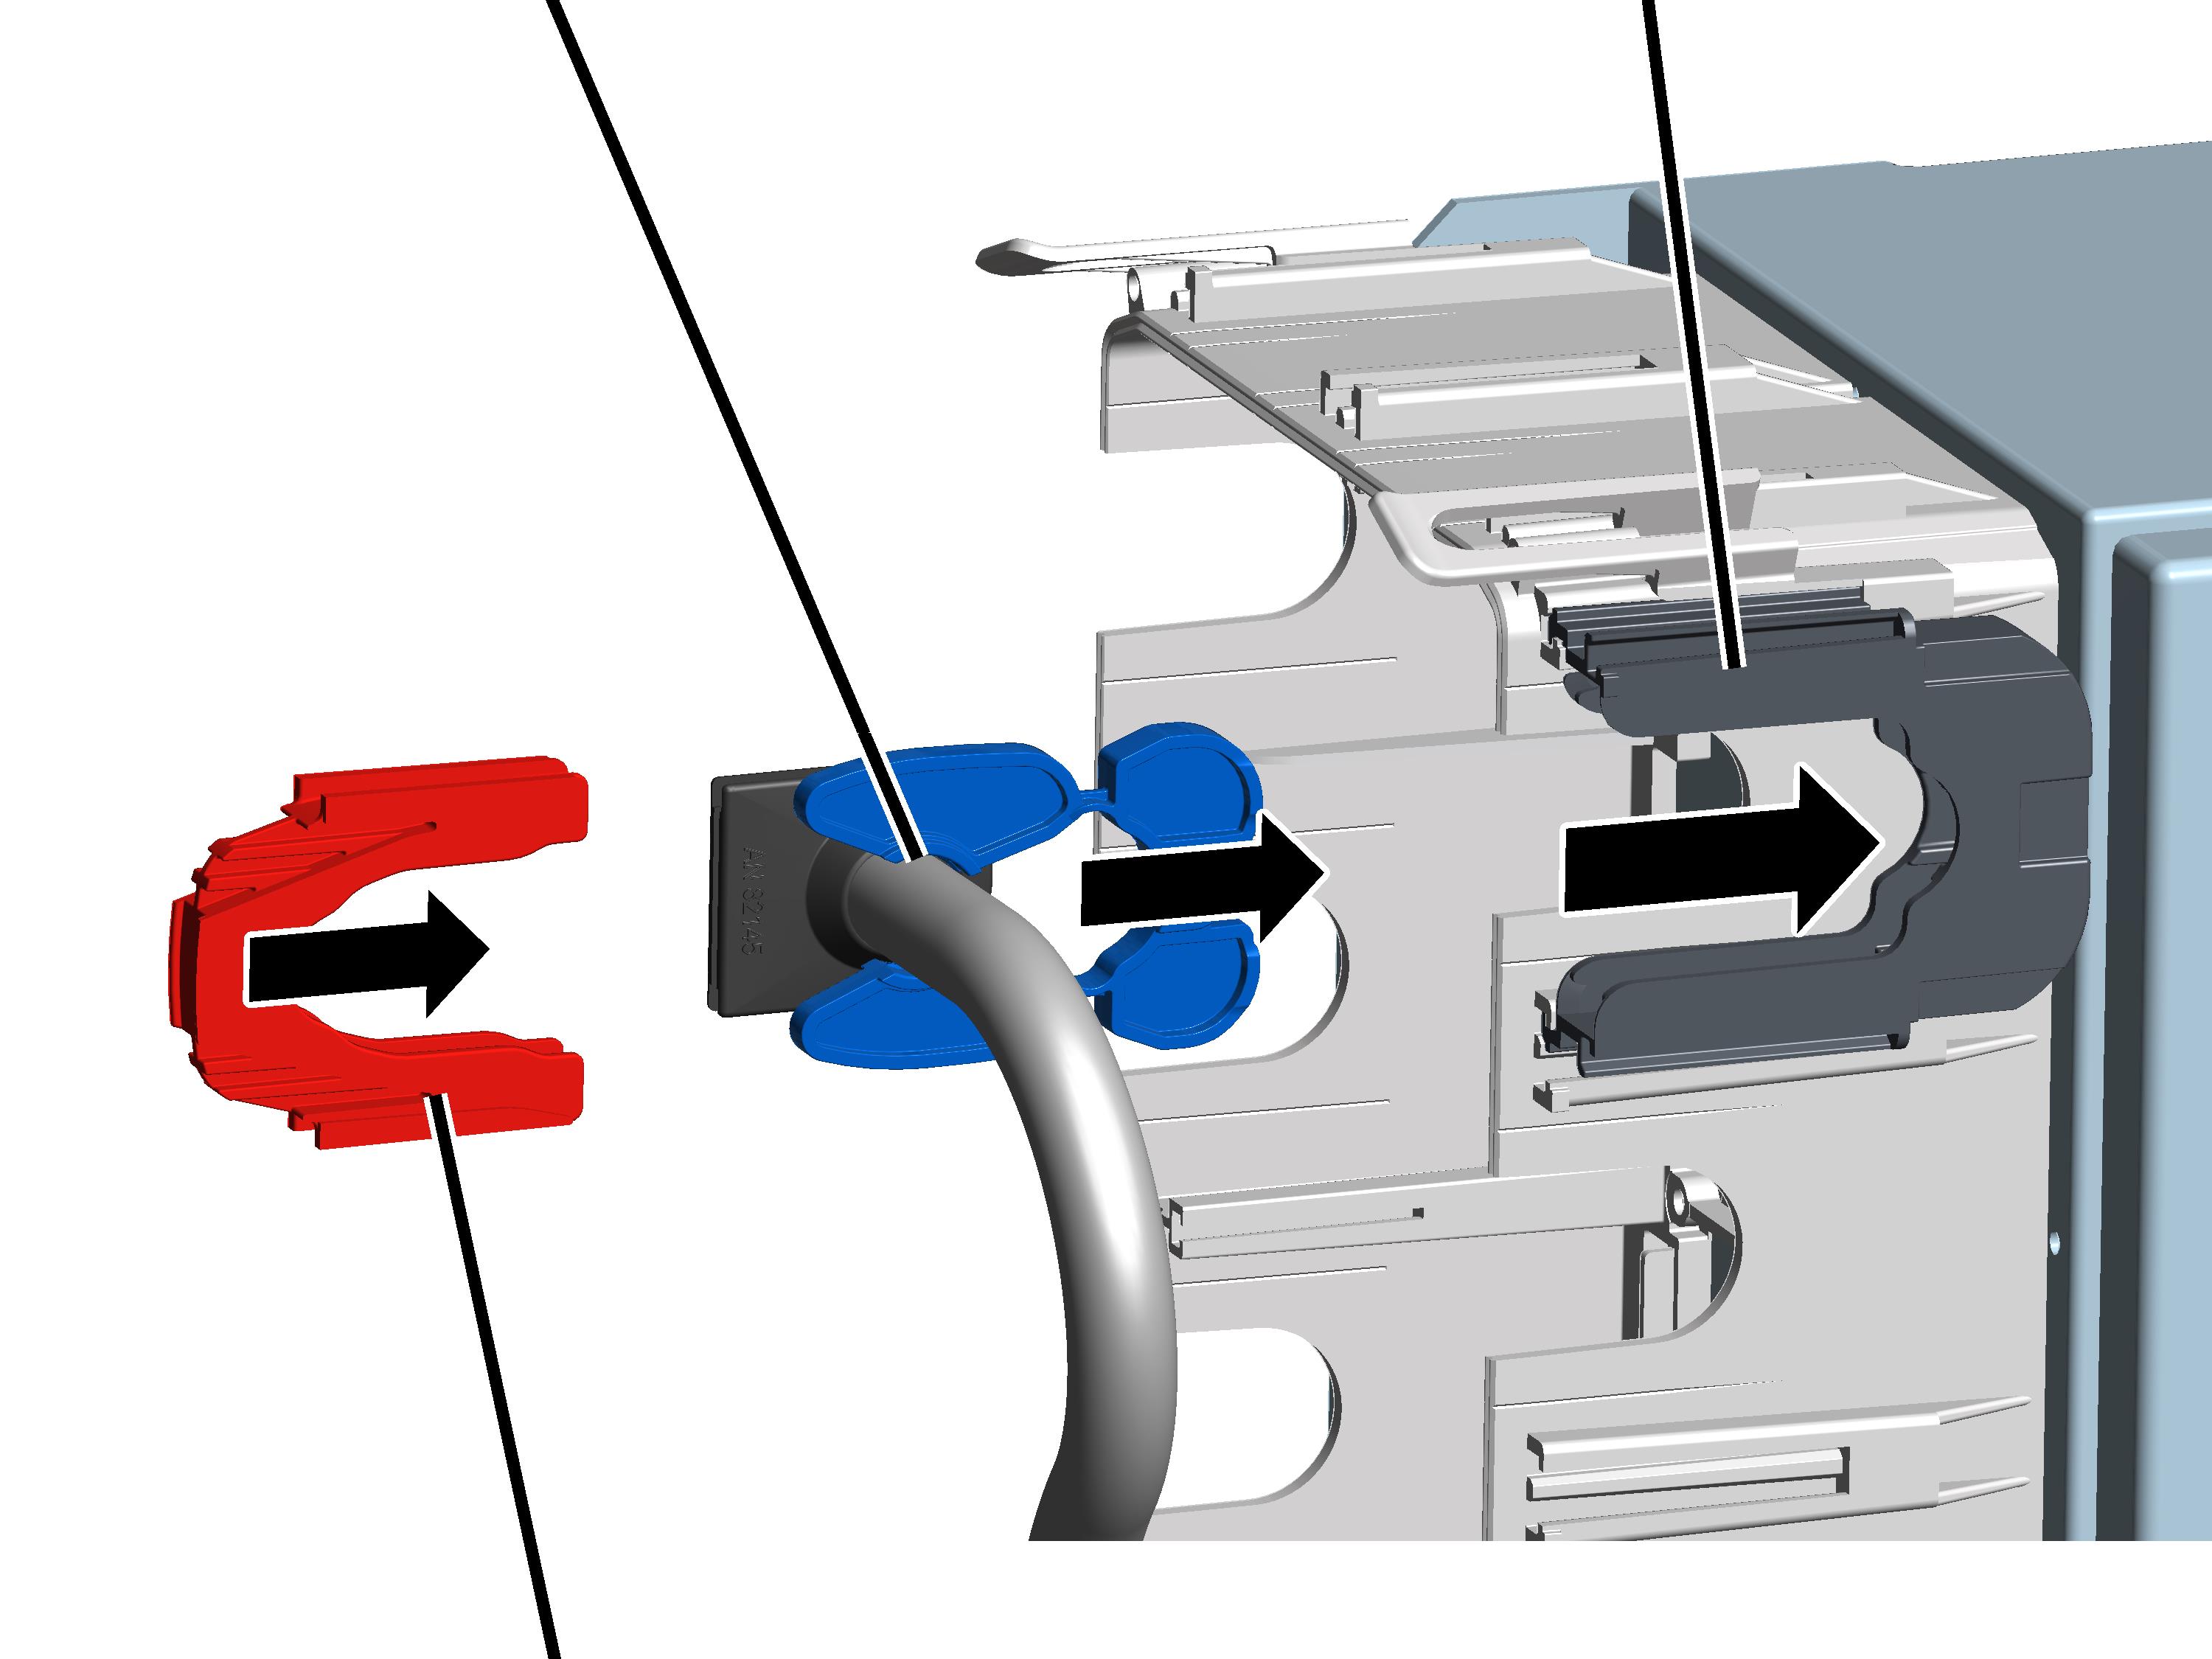
- Laita johdon vedonpoistimen runko-osa laippakoteloon ja loksauta se paikalleen.
- Työnnä liitäntäjohto ja kiristinkieli runko-osaan ja samanaikaisesti laita kaapelin läpivienti (kumi) laippakotelon aukkoon.
- Työnnä johdon vedonpoistimen säppikiinnitin runko-osaan.
Kaapelin läpiviennin varmistaminen
Aukko nippusiteelle
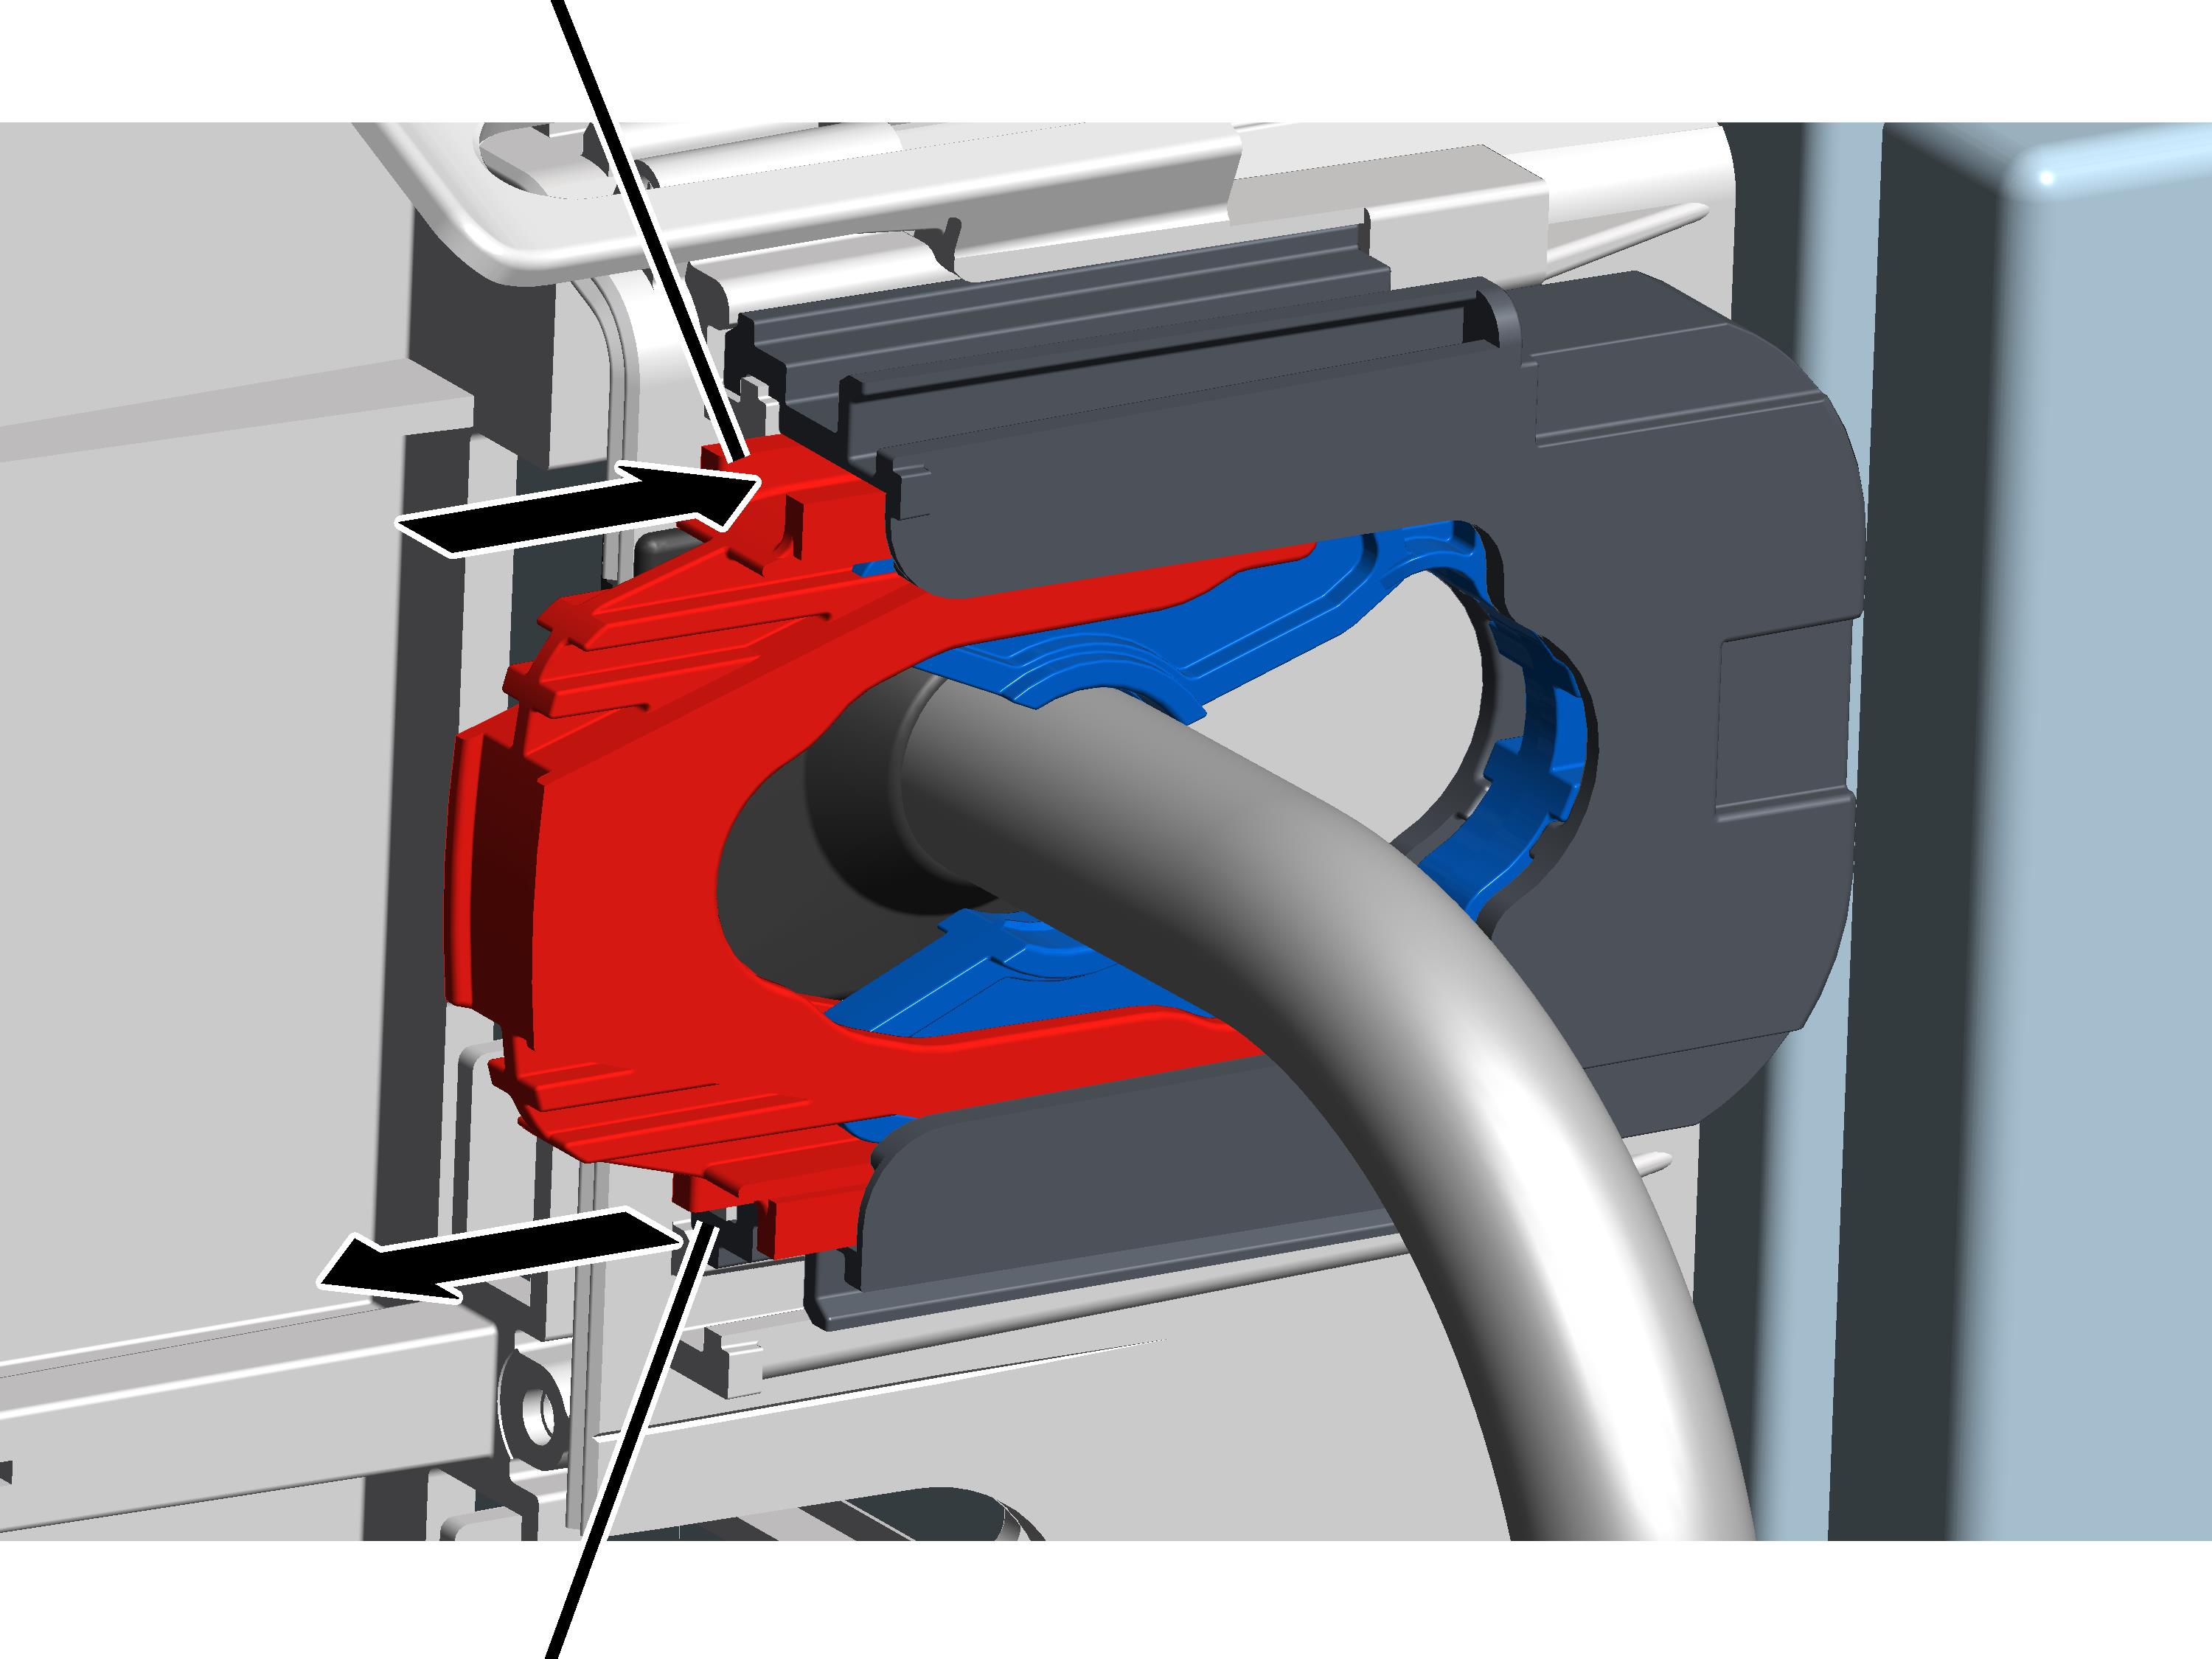
- Työnnä nippuside (ei kuvassa) johdon vedonpoistimessa olevaan aukkoon.
- Nippuside kulkee johdon vedonpoistimen runko-osaa pitkin ja tulee ulos sen toisesta aukosta.
- Yhdistä nippuside ja kiristä se käsin.
Johtopidikkeen asentaminen
Johdon vedonpoistimen runko-osaJohtopidike
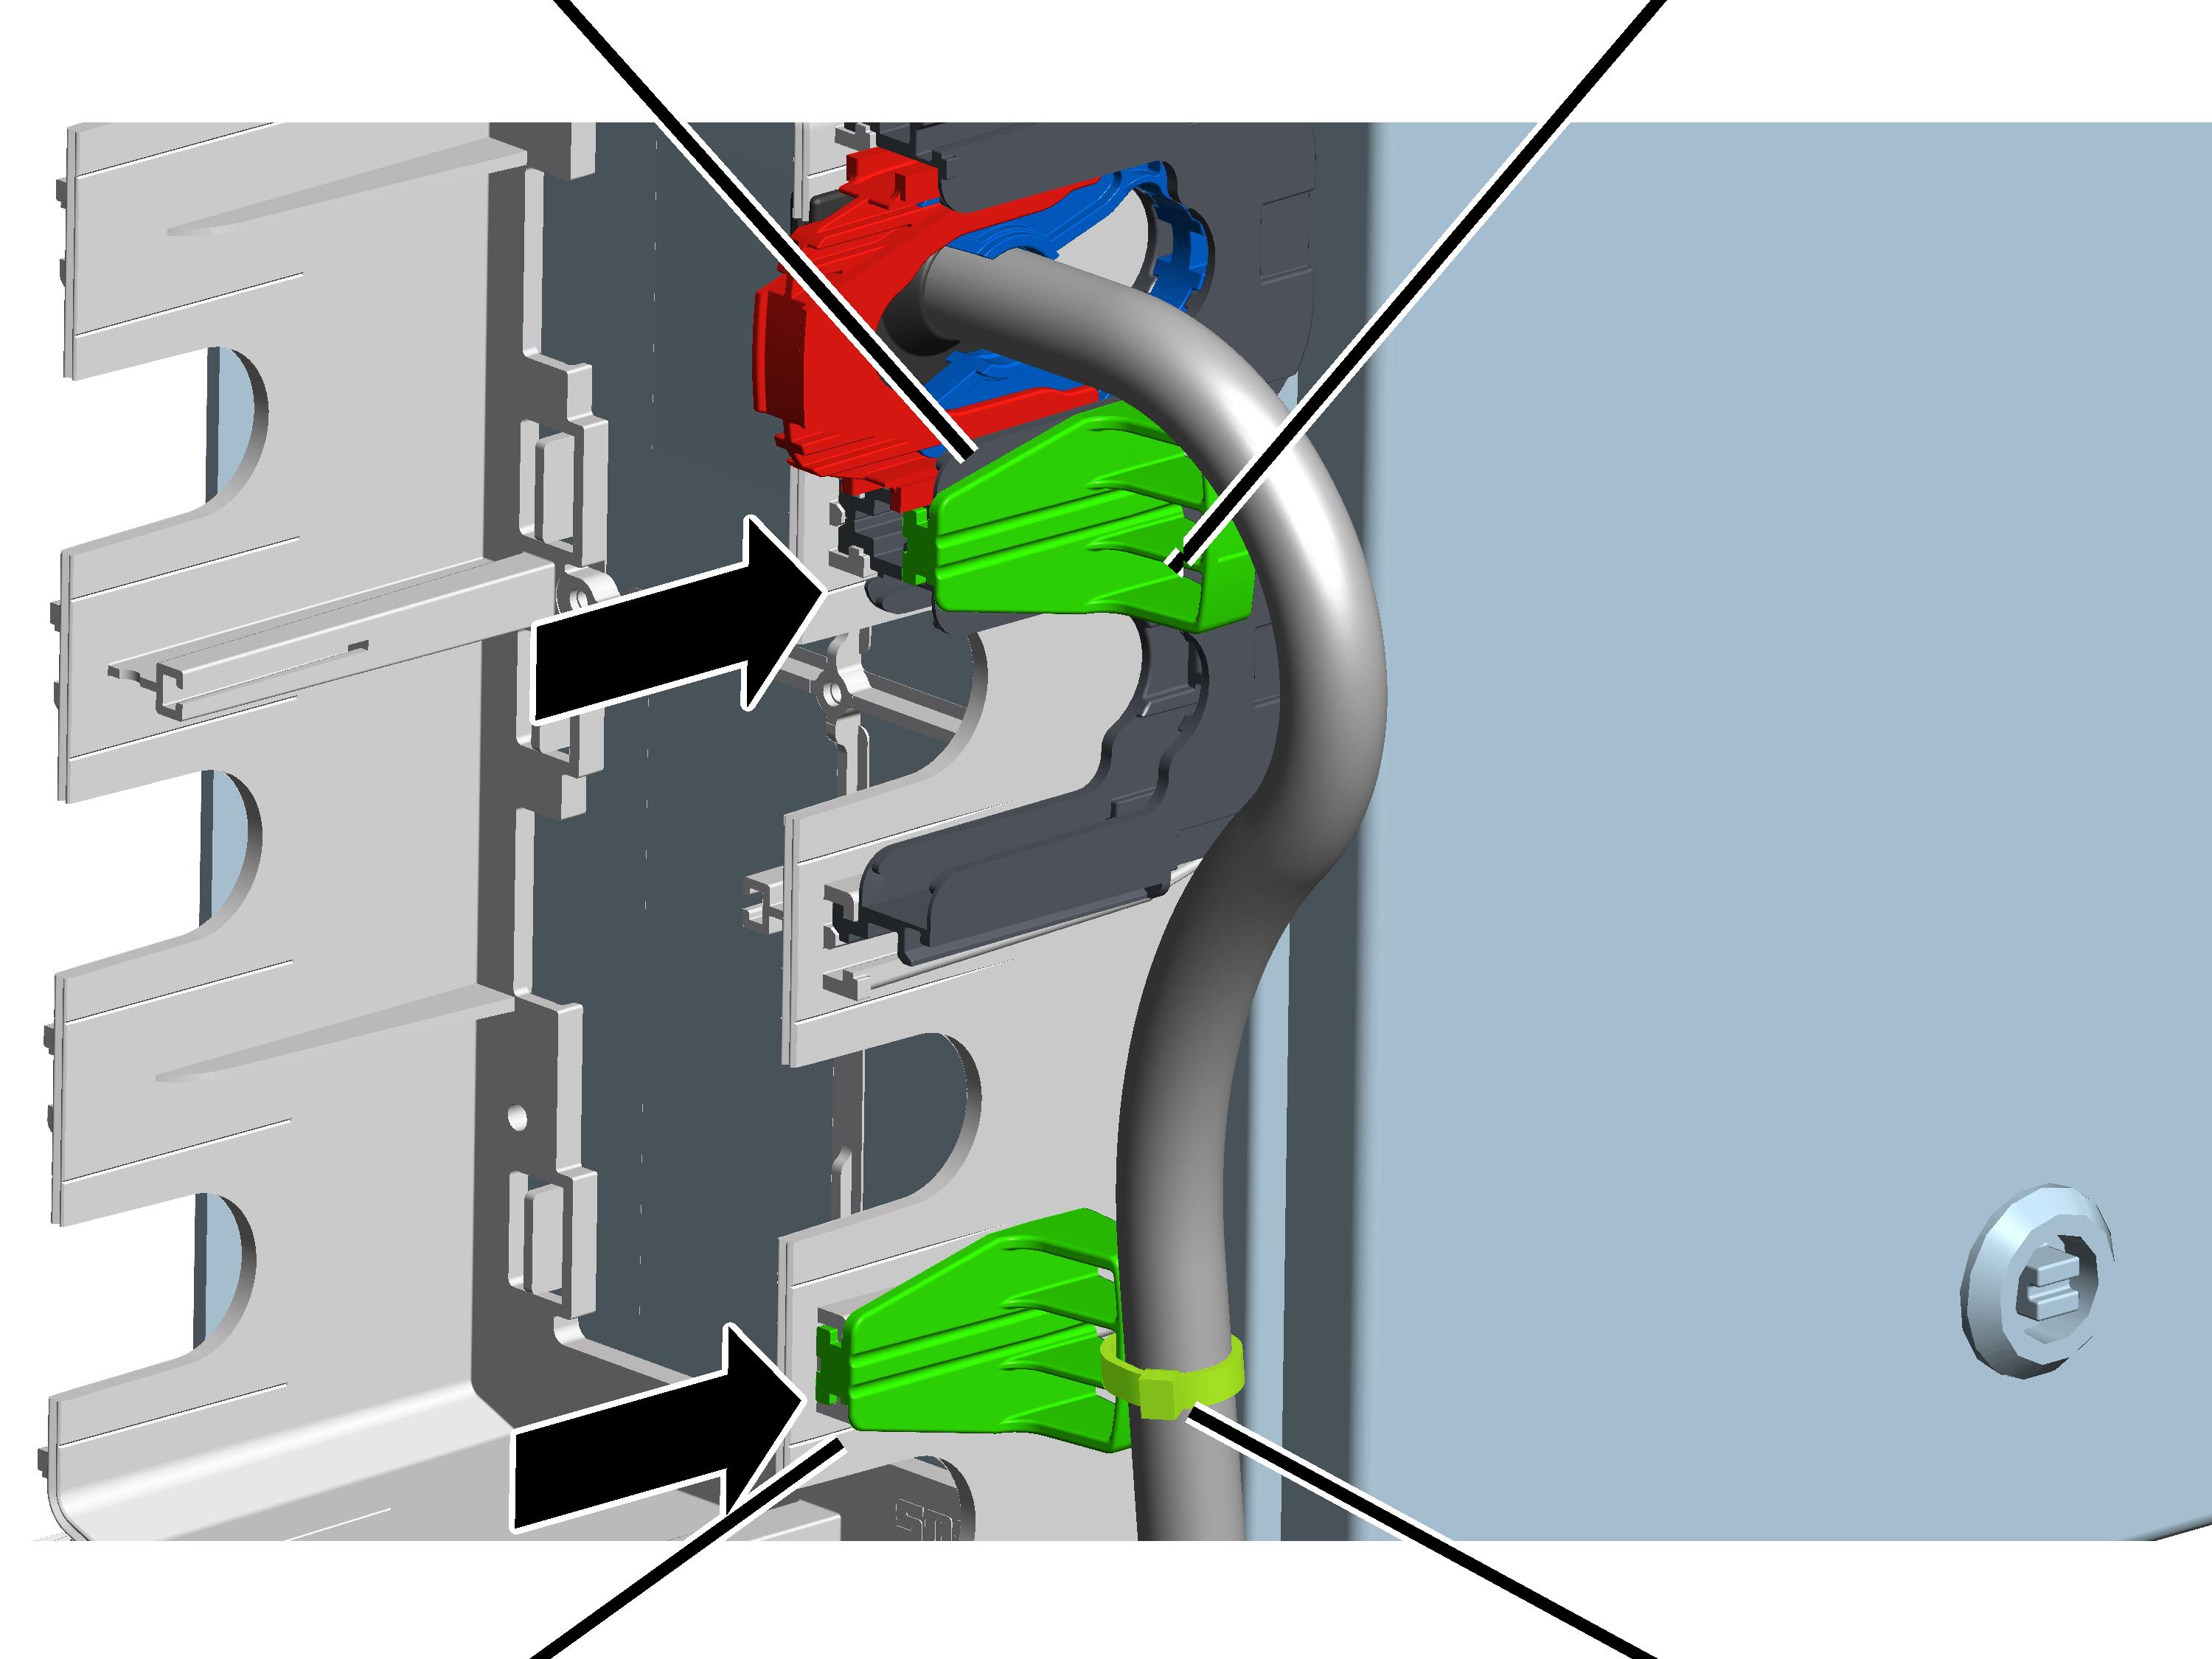
- Työnnä johtopidike laippakotelon kiskoon (kuvassa alhaalla)
tai
työnnä johtopidike kiskoon kahden johdon vedonpoistimen runko-osan väliin (kuvassa ylhäällä)
- Kiinnitä liitäntäjohto nippusiteellä johtopidikkeeseen.
Laippakotelon sulkeminen
Kiinnike
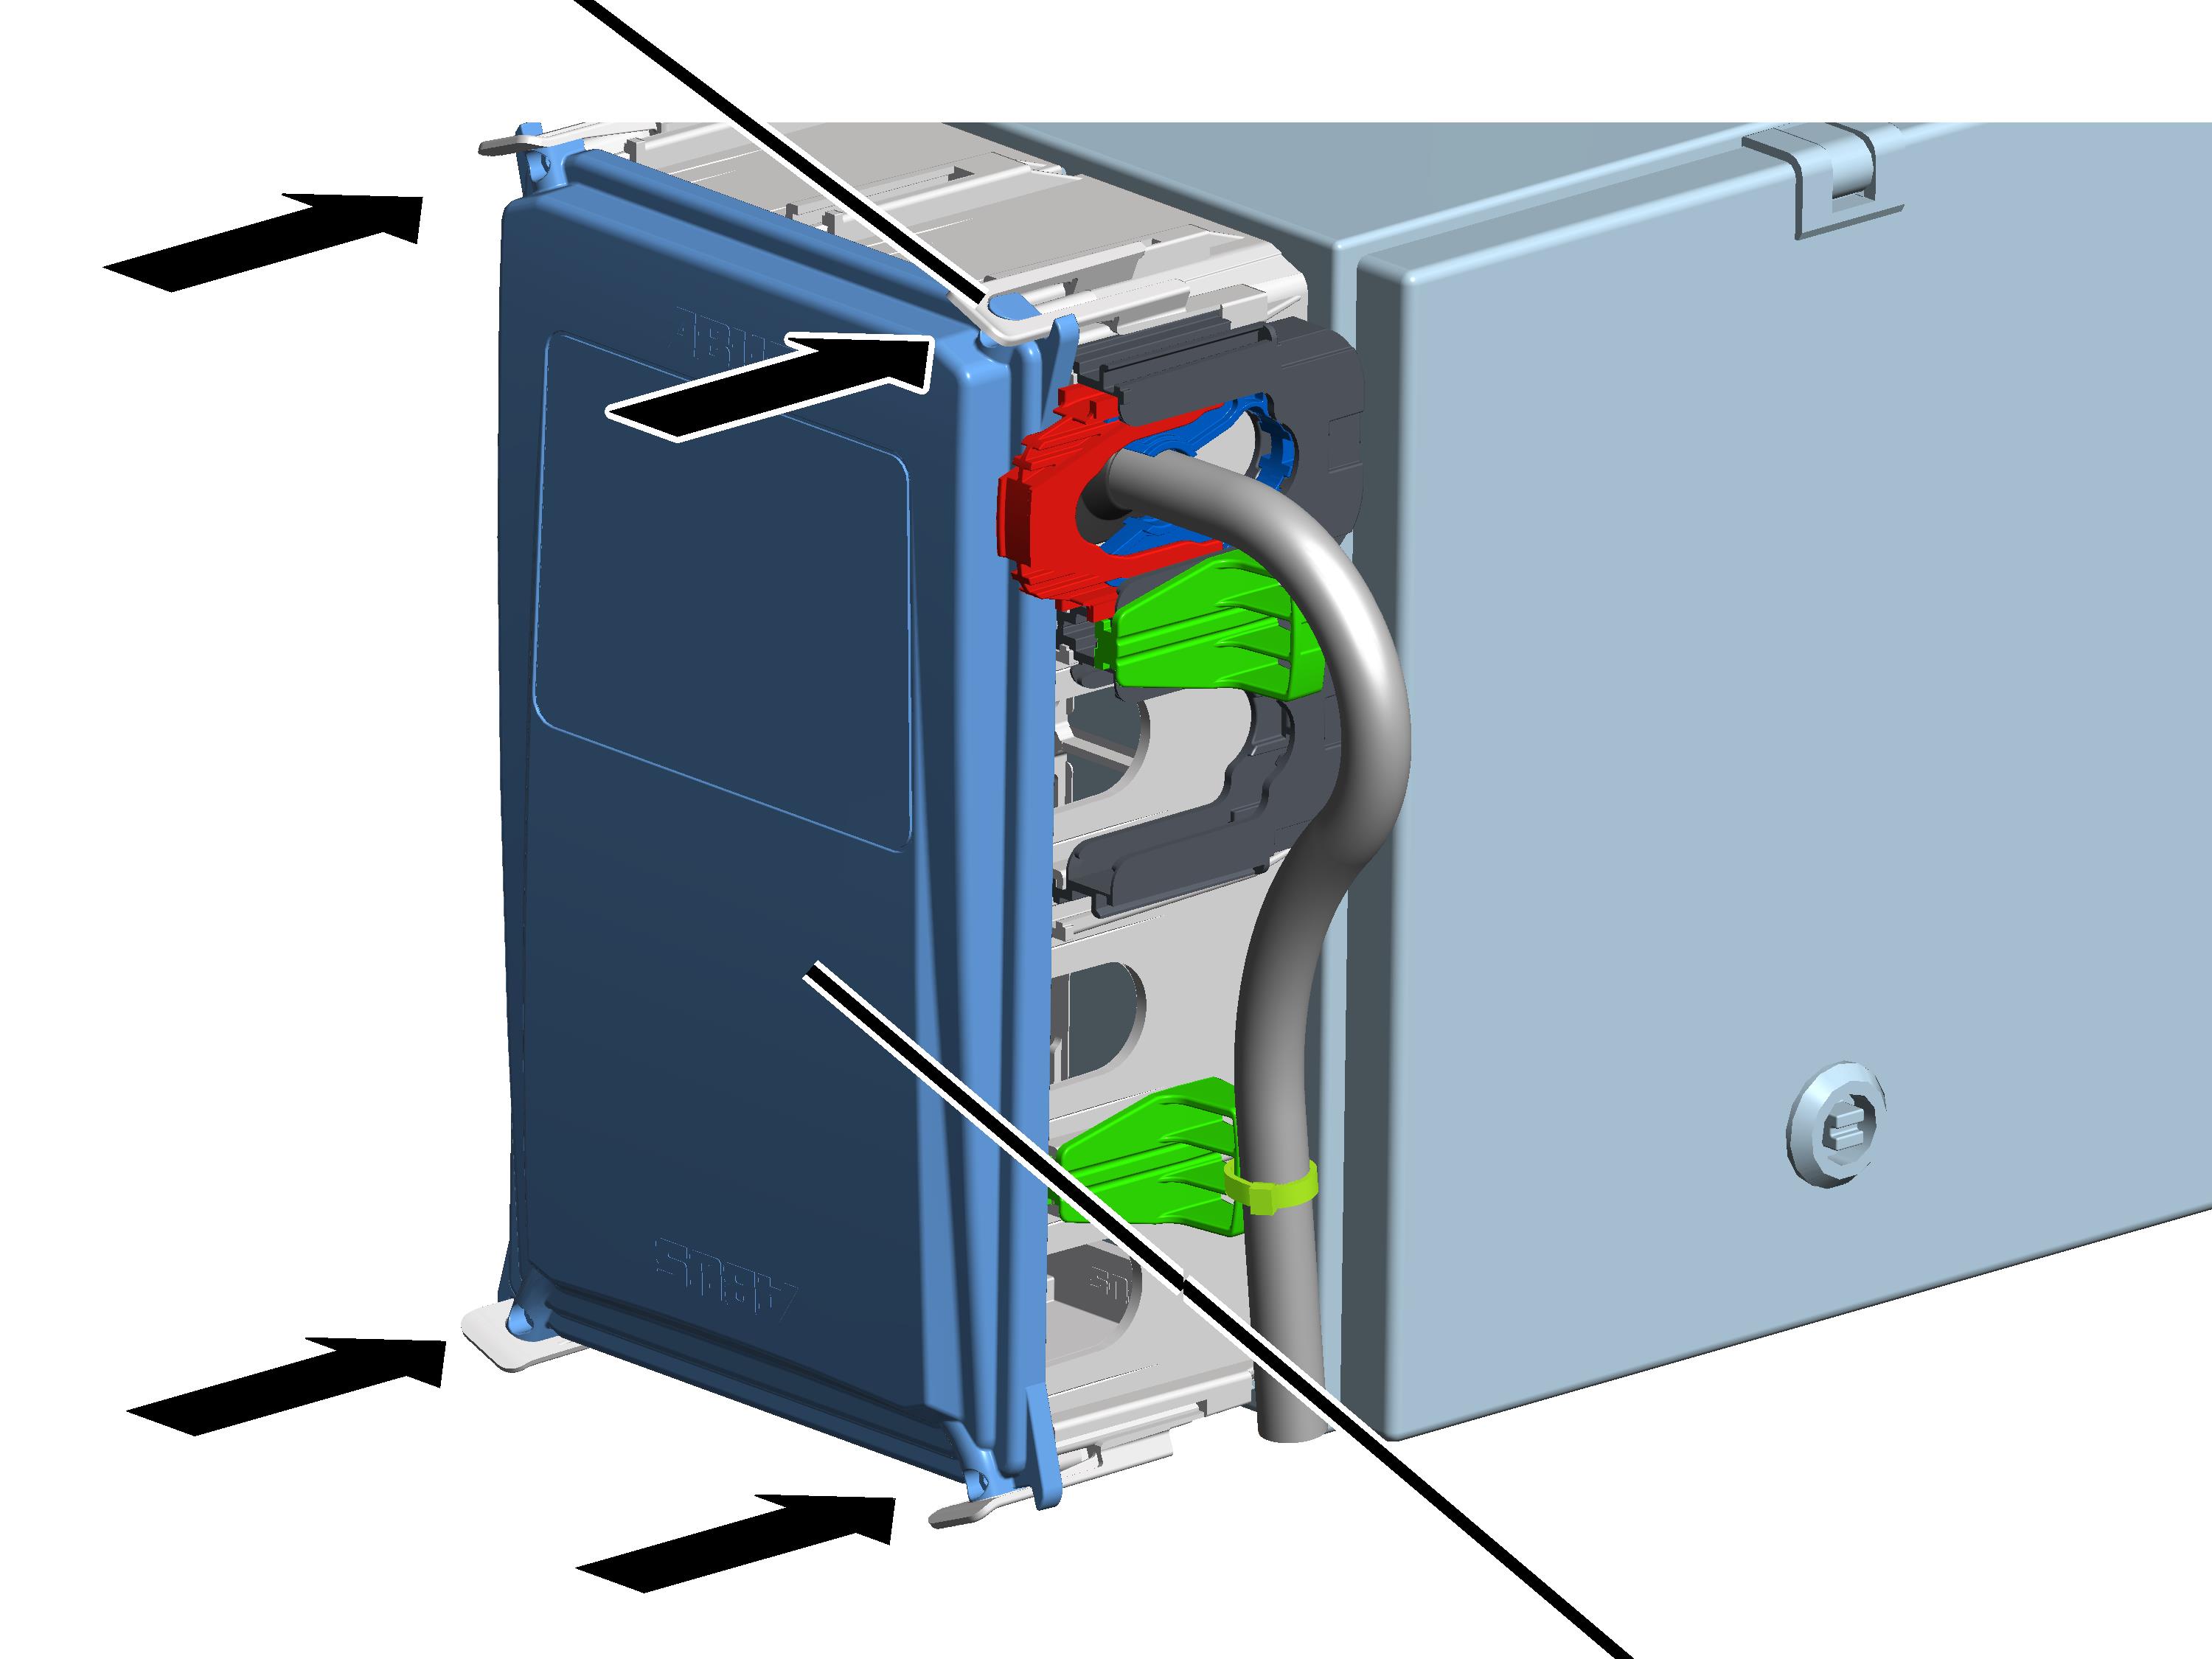
- Aseta kansi kaikista neljästä nurkasta kotelolle.
- Anna kannen lukittua samaan aikaa kaikkiin neljään kiinnikkeeseen.
Alemman nostorajoittimen kytkentäpisteen säätäminen
Vaijerinostimessa on vaihteiston rajakatkaisija, jossa on kolme kytkentäpistettä. Backup-rajoittimen ja ylemmän nostorajoittimen kytkentäpisteet on säädetty tehtaalla. Alempi nostorajoitin on säädettävä paikan päällä.
Kuormakoukun siirtäminen alimpaan koukkupaikkaan
- Siirrä kuormakoukku haluamaasi alimpaan koukkupaikkaan asti.
- Kuormakoukku ei saa koskettaa hallin lattiaa.
- Vaijeri ei saa roikkua löysänä.
- Vaijeriohjaimen ja rumpukotelon välillä tulee pitää tietty vähimmäisetäisyys. Tämä määritellään seuraavassa työvaiheessa.
- Koukun siirtomatka (korkeimman koukkupaikan (=koukkumitta, C-mitta) ja alimman koukkupaikan etäisyys) ei saa ylittää tyyppikilvessä mainittua matkaa.
Koskee vain vaijeriohjaimella varustettuja vaijerinostimia
Vaijeriohjain
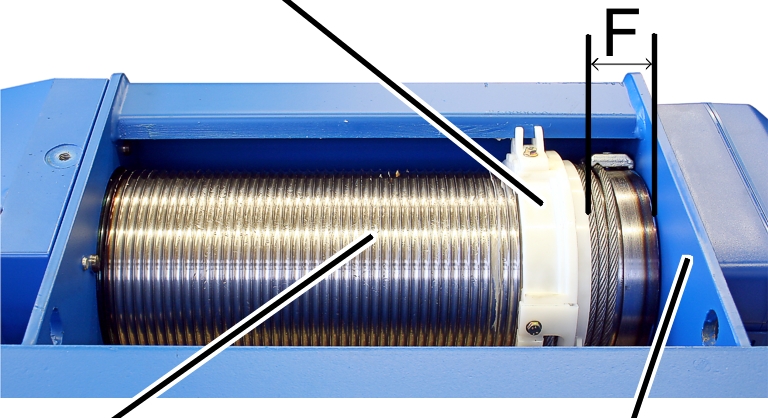
- Mittaa vaijeriohjaimen ja vaijerirummun etäisyys 'F' ja vertaa etäisyyttä taulukon arvoon.
Vaijerinostin |
Tyyppi |
Ripustus |
Etäisyys ’F’ |
|---|---|---|---|
GM 800 |
E, D, DA |
4/1 |
42 ± 2 |
GM 1000 |
E, D, |
4/1 2/1 |
56 ± 2 |
GM 2000 |
E, D, |
4/1 2/1 |
59 ± 2,5 |
GM 3000 |
E, D, |
4/1 2/1 |
73 ± 2,5 |
GM 5000 |
E, D, DA, DQA |
4/1 2/1 |
87,5 ± 3 |
GM 5000 |
D |
4/2 |
73 ± 2,5 |
GM 5000 |
Z |
4/2 8/2 |
87,5 ± 3 |
GM 6000 |
E, D, DA, DQA |
4/1 2/1 |
102 ± 3 |
GM 6000 |
Z |
4/2 8/2 |
102 ± 3 |
GM 7000 |
D, DA, |
2/1 4/1 6/1 |
131 ± 4 |
GM 7000 |
D |
4/2 8/2 |
87 ± 3 |
GM 7000 |
Z, ZA |
4/2 6/2 8/2 10/2 |
131 ± 4 |
Koskee vain kahdella vaijeriohjaimella varustettuja vaijerinostimia
Vaijeriohjain
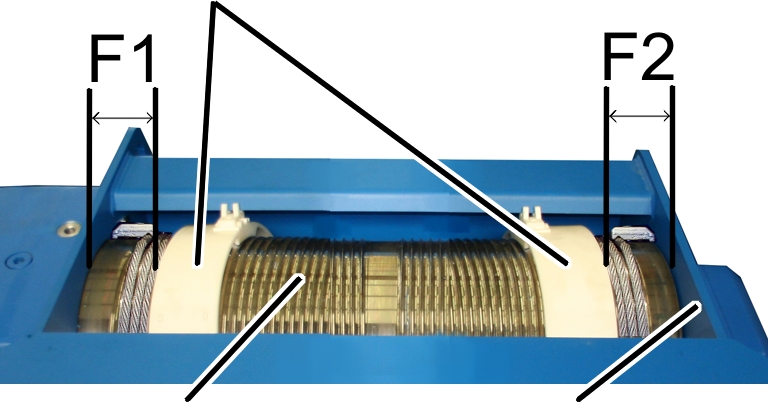
- Mittaa vaijeriohjausten ja rumpukotelon etäisyys 'F1' ja 'F2' ja vertaa etäisyyttä taulukon arvoon.
Vaijerinostin |
Etäisyys ’F1’ |
Etäisyys ’F2’ |
|---|---|---|
GM 5000 - D |
80 ± 3 |
76 ± 3 |
GM 7000 - D |
84 ± 3 |
87 ± 3 |
- Tarvittaessa kuormakoukku siirretään niin ylös, että etäisyys 'F' tai 'F1' ja 'F2' säilyy.
Koskee vain vaihteiston rajakatkaisijaa 'GGS'
Sinetin irrottaminen
Sinetti
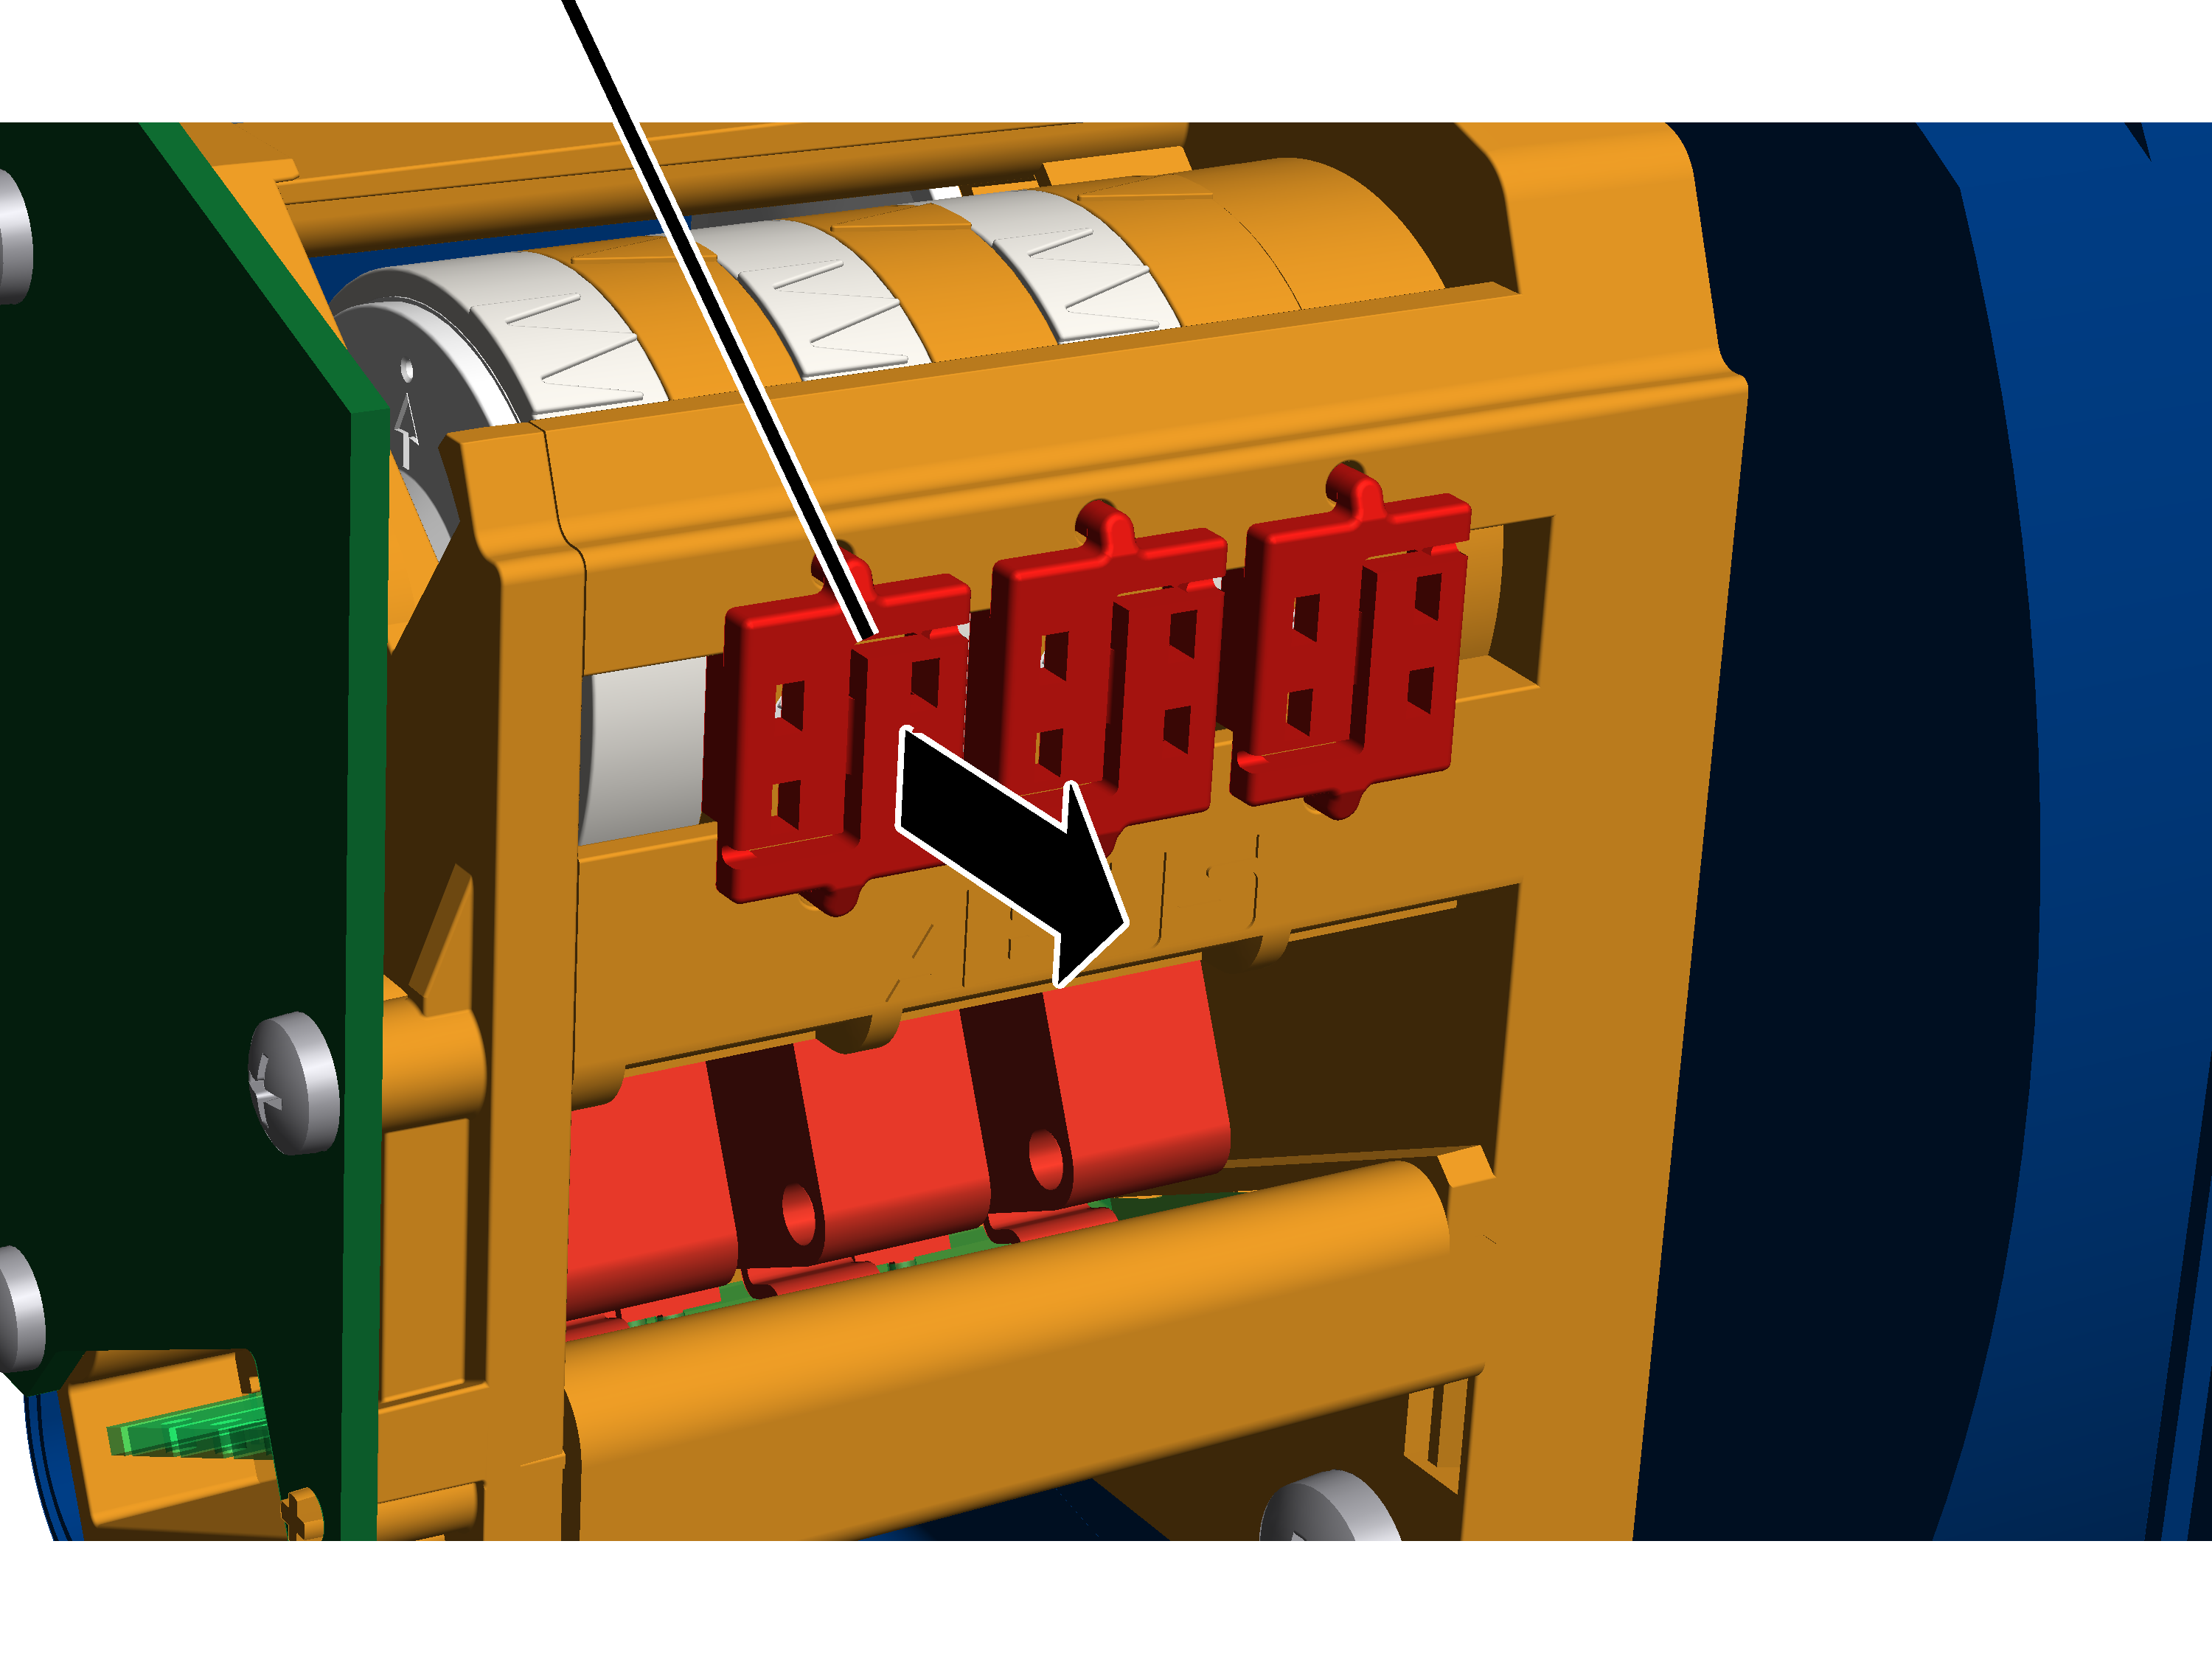
- Poista vaijerirummun yhteydessä olevan noston rajakytkimen kotelon kansi.
- Halkaise sinetti painamalla sinettiä keskeltä ruuvinvääntimellä ja poista sinetti.
Alemman nostorajoittimen säätäminen
Alempi nostorajoitin säädetään vasemmanpuoleisella säätöruuvilla.
Nokkarenkaan valkoinen osoitinOranssi osoitin
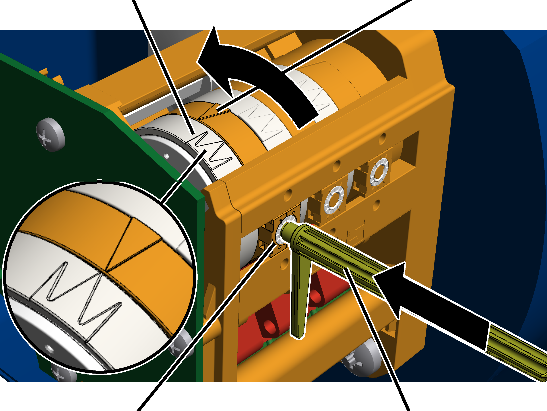
- Poista säätöavain. Avain on kiinnitetty kahteen vaihteiston rajakatkaisijan yhteydessä olevaan pidikkeeseen.
Vaihtoehtoisesti voi käyttää myös avainvälin 3.0 kuusioruuvien väännintä (mieluiten kääntöalustalla varustettuna).
Akkuruuvinväännintä EI saa käyttää.
- Paina säätöavain säätöruuvin sisään. Käytä tarkoitukseen hieman voimaa.
- Tarvittaessa: kierrä säätöruuvia siihen saakka, kunnes nokkarenkaan valkoinen osoitin oranssin osoittimen oikealla puolella. Valkoinen osoitin ei saa olla oranssin osoittimen vasemmalla puolella eikä täsmälleen oranssin osoittimen kohdalla.
Keskimmäinen valkoinen nuoli ilmoittaa kytkentäpisteen tarkan sijainnin. Kyseisen nuolen kummallakin puolella olevat valkoiset nuolet ilmoittavat puolestaan kytkentävaiheen alkamis- ja päättymiskohdan (kytkentähystereesi).
- Kierrä säätöruuvia siten, että nokkarenkaan valkoinen osoitin liikkuu vastapäivään. Jatka kiertämistä, kunnes valkoinen osoitin on täsmälleen oranssin osoittimen kohdalla ja kuultavissa on naksahdus.
- Myötäpäivään kierrettäessä kytkentäpiste siirtyy alaspäin.
- Vastapäivään kierrettäessä kytkentäpiste siirtyy ylöspäin.
- Alimman koukkupaikan kytkentäpiste on nyt säädetty. Kuormakoukku pysähtyy normaalikäytössä tähän kytkentäpisteeseen, kun sitä on ensin jarrutettu. ABUControl määrittää jarrutusmatkan seuraavassa askeleessa automaattisesti.
Koskee vain vaihteiston rajakatkaisijaa "GPK"
Alemman nostorajoittimen säätäminen
Alempi nostorajoitin säädetään etummaisella säätöruuvilla.
MikrokytkinKytkinnokka
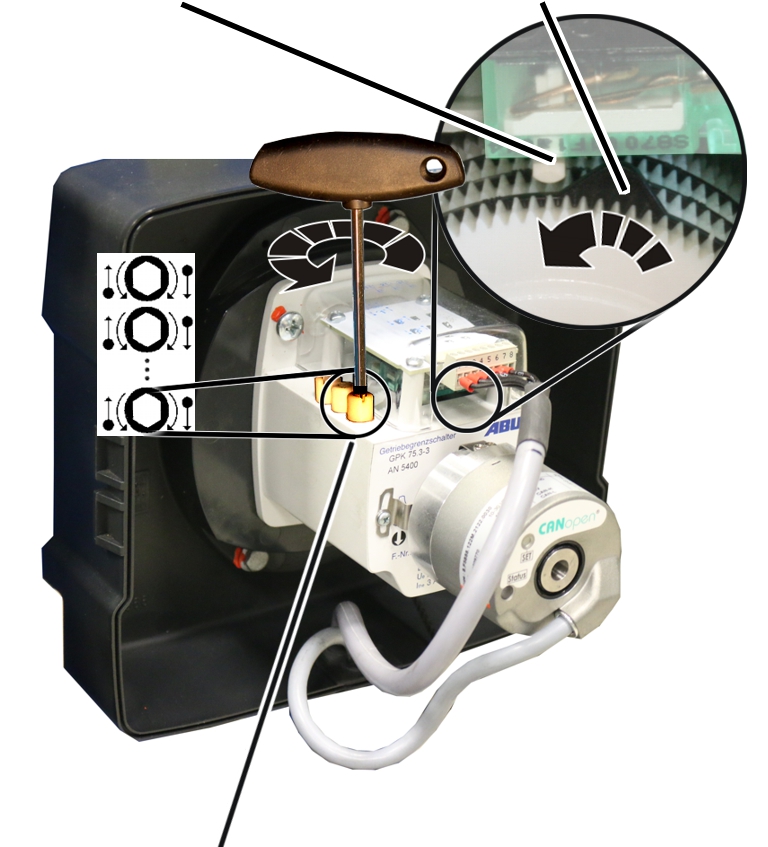
- Käännä etummaista säätöruuvia, kunnes kytkinnokka on mikrokytkimen oikealla puolella. Se ei saa olla mikrokytkimen vasemmalla puolella tai tarkalleen mikrokytkimen kohdalla.
- Käännä säätöruuvia vasempaan, kunnes kytkinnokka painaa mikrokytkintä vastapäivään ja kuuluu napsaus.
- Alimman koukkupaikan kytkentäpiste on nyt säädetty. Kuormakoukku pysähtyy normaalikäytössä tähän kytkentäpisteeseen, kun sitä on ensin jarrutettu. ABUControl määrittää jarrutusmatkan seuraavassa askeleessa automaattisesti.
- Kuormakoukun alin koukkupaikka on näin määritetty.
Jarrutusmatkan määrittäminen
Normaalikäytössä kuormakoukku jarruttaa ensin hitaalle nostonopeudelle ja pysähtyy sitten alimpaan koukkupaikkaan.
ABUControl määrittää tähän tarvittavan jarrutusmatkan automaattisesti.
- Aja kuormakoukkua ilman kuormaa joitakin metrejä ylöspäin.
- Aja kuormakoukkua nopealla nostonopeudella alaspäin.
- Kuormakoukku pysähtyy alimpaan koukkupaikkaan.
Siitä riippuen, miten kytkentäpistettä on aiemmin muutettu, voi käydä niin, että kuormakoukku ajaa nopealla nostonopeudella kytkentäpisteeseen ja pysähtyy äkillisesti siihen tai kuormakoukku jarruttaa tarpeettoman aikaisin ja ajaa pidemmän matkan hitaalla nostonopeudella.
Jos kuormakoukun täytyy ajaa hyvin pitkään hitaalla nostonopeudella, jarrutusvaiheen loppupaikkaa voidaan muuttaa manuaalisesti. Katso "Nostokoneiston käytön jarrutusvaiheen päätepisteen väliaikainen muuttaminen".
- ABUControl tallentaa alimman koukkupaikan uuden kytkentäpisteen ja laskee tarvittavan jarrutusmatkan automaattisesti.
Kun kytkentäpisteeseen ajetaan seuraavan kerran:
- Kuormakoukku jarruttaa (riippuen nykyisestä nostonopeudesta) vähän ennen alinta koukkupaikkaa hitaalle nostonopeudelle.
- Välittömästi ennen kytkentäpistettä kuormakoukku ajaa enää hitaalla nostonopeudella.
- Kuormakoukku pysähtyy kytkentäpisteeseen.
Asetusten tarkastus
- Siirrä kuormakoukku ylös.
- Laske kuormakoukkua hitaalla ja nopealla nostonopeudella ja tarkasta, pysähtyykö kuormakoukku alimman koukkupaikan kohdalla.
Koskee vain vaihteiston rajakatkaisijaa "GGS"
Säätöruuvien sinetöinti
Sinetti
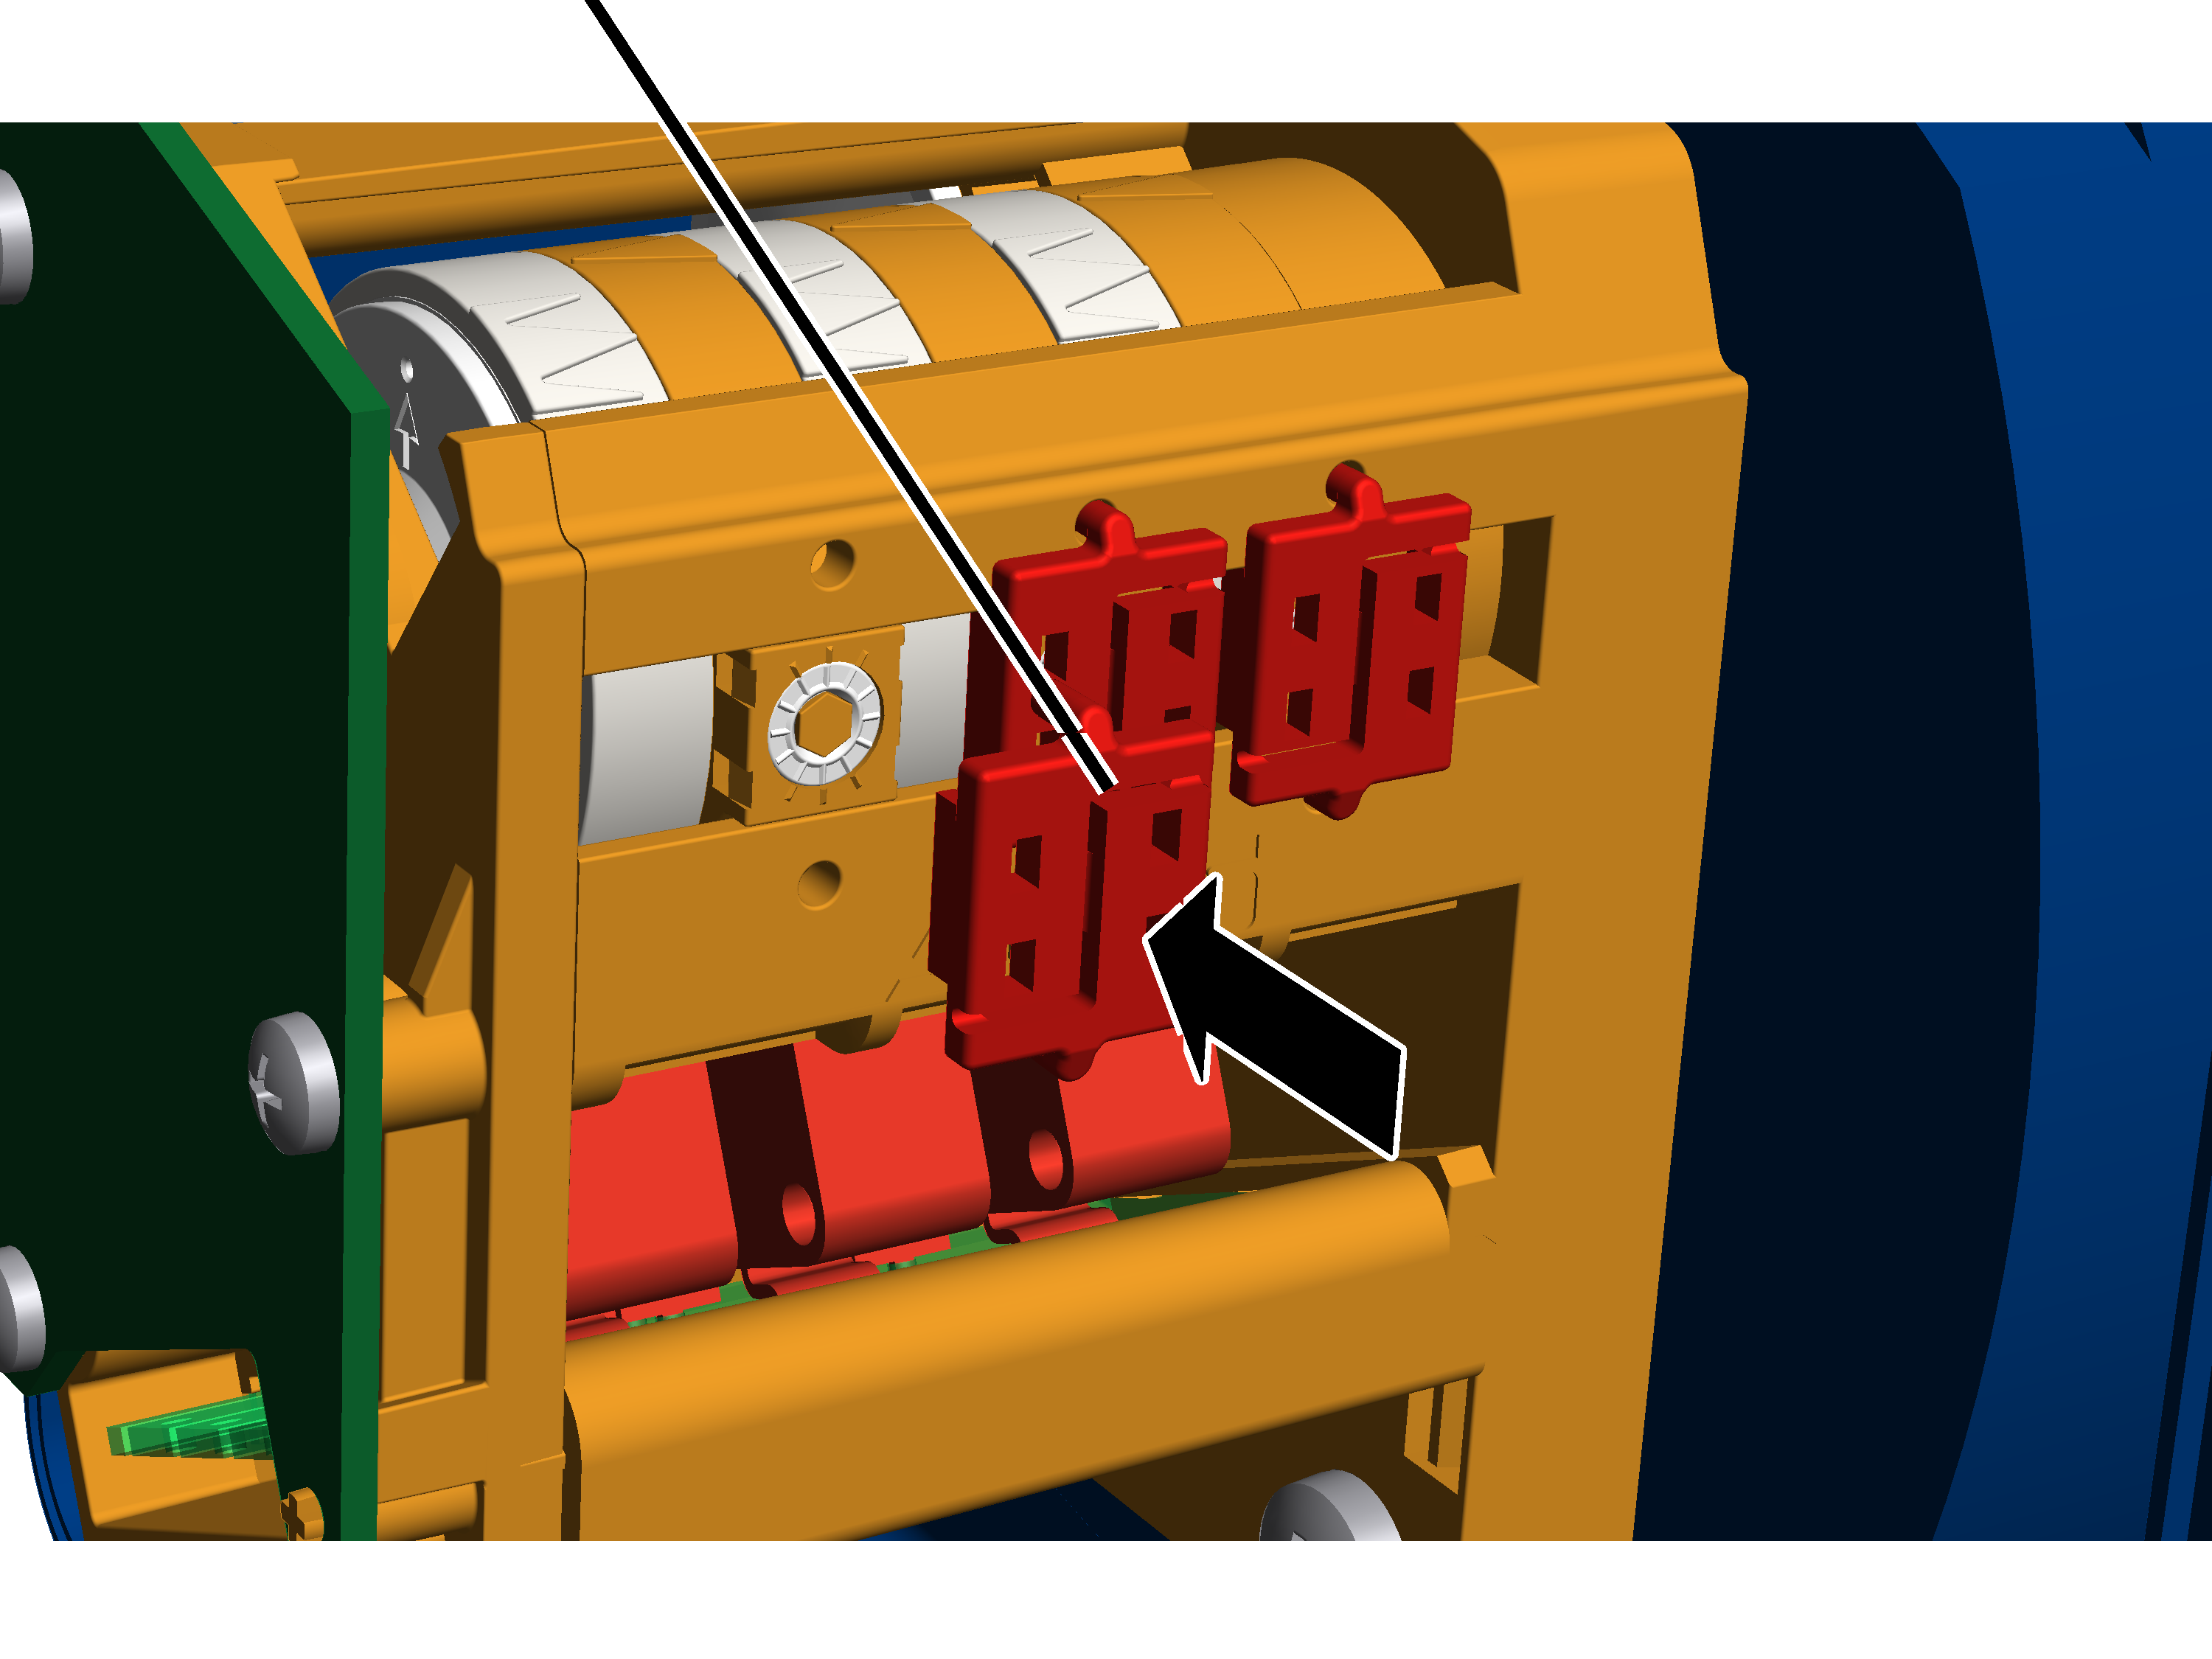
- Aseta sinetti säätöruuvin päälle ja paina sinetti paikalleen.
Etäisyysanturin asentaminen, säätäminen ja opettaminen
Kulkuvaunun ajon etäisyysanturi: Kulkuvaunut mittaavat etäisyysanturin lasersäteen avulla kulloisenkin etäisyytensä palkin päähän. Esi- ja päätykatkaisija toteutetaan tämän mittauksen avulla (muuten tavallisen ristivipukytkimen sijaan), samoin niistä lasketaan kummankin kulkuvaunun paikat törmäyksenestintä varten (muuten tavallisten heijastusvalokennojen sijaan). Kummankin kulkuvaunun yhteiskäytössä kulkuvaunujen muuttumattomana pysyvä välimatka lasketaan tästä ja sitä säädellään vastaavasti.
Nosturin ajon etäisyysanturi: Nosturit mittaavat etäisyysanturin lasersäteen avulla kulloisenkin etäisyytensä vastanosturiin (tai molempiin vastanostureihin). Sen lisäksi esi- ja päätykatkaisija suhteessa vastanosturiin tai vastanostureihin toteutetaan sillä (muuten tavallisten heijastusvalokennojen sijaan). Tämän lisäksi näin säädellään myös rinnakkaiskäytössä muuttumattomana pysyvä etäisyys. Esi- ja päätykatkaisija nosturiradan päässä toteutetaan ristivipukytkimillä.
Statiikkaan tai kuormaan perustuvan nosturien törmäyksenestotoiminnon yhteydessä käytetään yleensä heijastusvalokennoja tai yksisuuntaisia valokennoja. Halliprofiiliohjauksessa käytetään ristivipukytkimiä tai absoluuttista mittausjärjestelmää.
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän "SERVICE" (huolto) (käyttäjätaso [2]) tulee olla kirjautunut järjestelmään.
Yleiskuvaus: etäisyysanturi ja heijastin
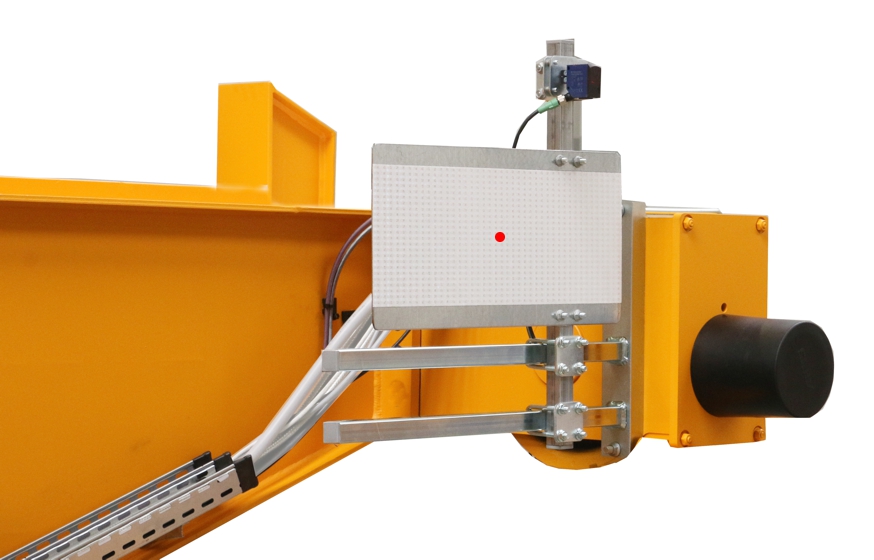
- Nosturiajon etäisyysanturi: nosturin etäisyysanturi ja etäisyysanturin heijastin kiinnitetään ajokoneiston kannatinpalkissa olevaan yhteiseen pidikkeeseen. Vastanosturissa etäisyysanturin ja heijastin järjestys on päinvastainen. Etäisyysanturin lasersäteet eivät saa mennä ristiin.
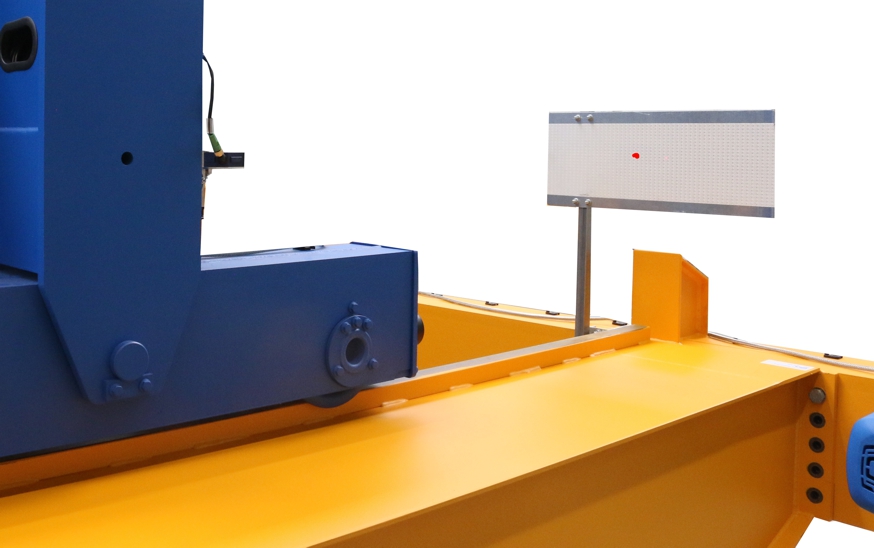
- Kulkuvaunun ajon etäisyysanturi GM modular -vaijerinostimessa: etäisyysanturi työnnetään pidikkeestä sivuttain vaijerirummun suojuksen sisään. Heijastin liimataan tarrakalvona nosturin ajokoneiston kannatinpalkkiin tai kiinnitetään nelikulmaputkeen.
- Kulkuvaunun ajon etäisyysanturi GM kompakt -vaijerinostimessa: etäisyysanturi asennetaan magneettipidikkeellä kulkuvaunun runkoon. Heijastin liimataan tarrakalvona nosturin ajokoneiston kannatinpalkkiin tai kiinnitetään nelikulmaputkeen.
Etäisyysanturin asentaminen
Etäisyysanturi kiinnitetään joko pidikkeellä ajokoneiston kannatinpalkin nelikulmaputkeen tai magneettipidikkeellä vaijerinostimeen.
Koskee vain nelikulmaputkeen asennettavaa etäisyysanturia
Valoverhojen pidikkeiden asentaminen
Kierresanka
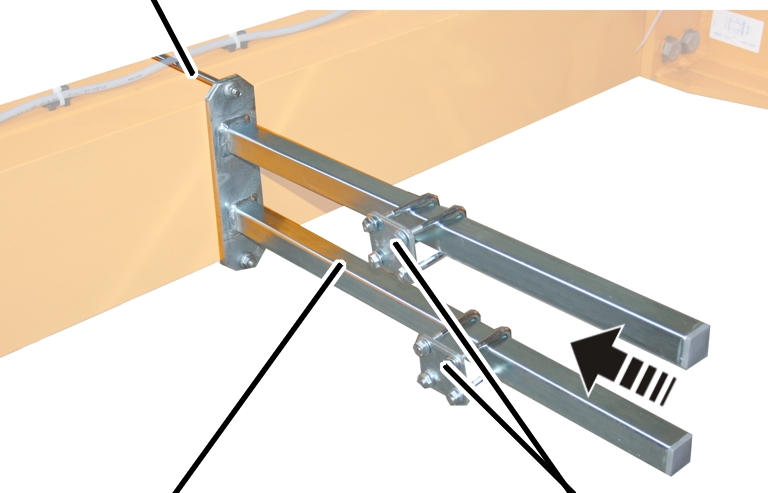
- Kiinnitä pidike ajokoneiston kannatinpalkkiin.
- Kiristä pidike kierresangalla.
Kierresanka |
Kiristysmomentti |
|---|---|
M8 |
25 Nm. |
M10 |
50 Nm. |
M12 |
75 Nm. |
- Työnnä putkipannat (2x) paikalleen ja varmista ne.
- Työnnä nelikulmaputki putkipantoihin ja kiristä putkipannat.
AdapteriKiinnityslevy
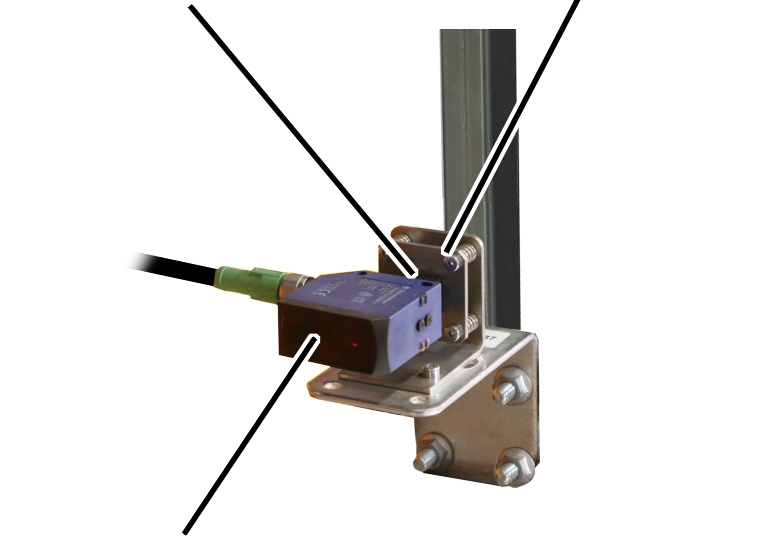
- Työnnä koko pidike nelikulmaputkelle.
- Ruuvaa pidike käsin kiinni hammastetuilla laippamuttereilla M8 (4x).
- Työnnä etäisyysanturi kiinnityslevyn adapteriin ja ruuvaa ruuvit kiinni.
Koskee vain magneettipidikkeeseen asennettavaa etäisyysanturia
- Valitse sopiva koko ja tyyppi seuraavista piirustuksista.
- Hae mitat A ja B seuraavista taulukoista.
Magneettipidike
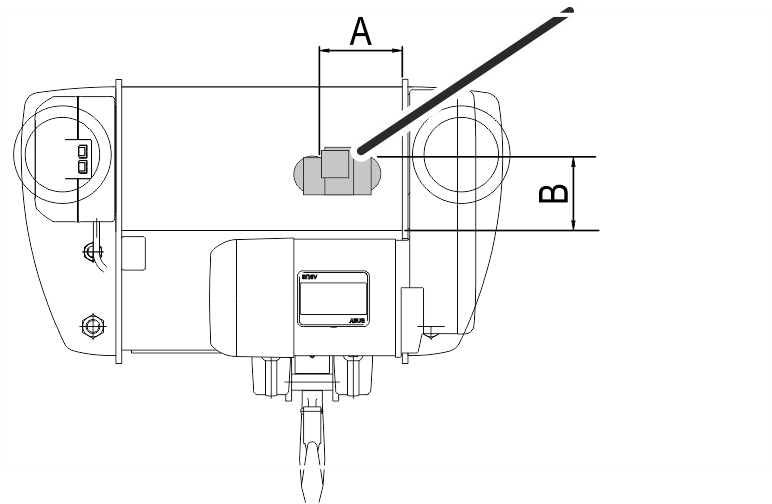
Magneettipidikkeen asennuspaikka vaijerinostimessa E
Koko |
Mitta A |
Mitta B |
|---|---|---|
800 4/1 |
130 |
100 |
1000 2/1 |
130 |
130 |
1000 4/1 |
130 |
130 |
2000 2/1 |
130 |
130 |
2000 4/1 |
130 |
160 |
3000 2/1 |
130 |
160 |
3000 4/1 |
130 |
160 |
5000 2/1 |
130 |
160 |
5000 4/1 |
130 |
200 |
6000 2/1 |
130 |
160 |
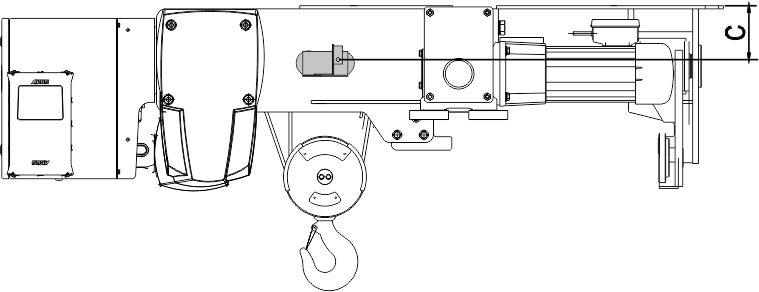
Magneettipidikkeen asennuspaikka vaijerinostimessa S. Noudata mittaa C ja asenna etäisyysanturi mahdollisimman keskelle vaijerikäyttöä.
Koko |
Mitta A |
|---|---|
800 4/1 |
140 |
1000 4/1 |
180 |
2000 4/1 |
180 |
3000 2/1 |
180 |
3000 4/1 |
245 |
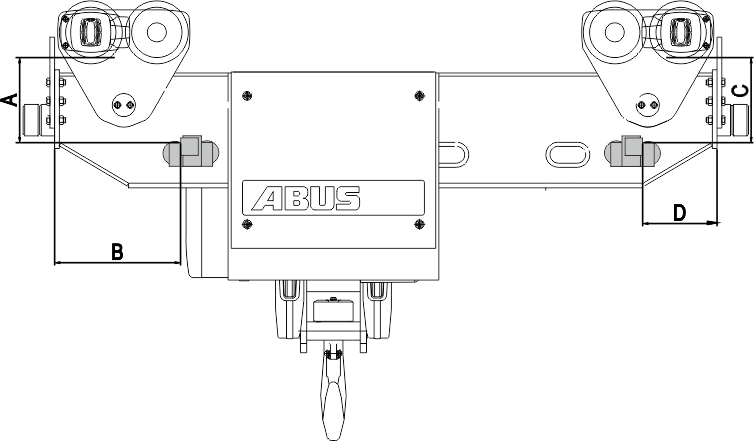
Magneettipidikkeen asennuspaikka vaijerinostimessa U. Huomaa vasemman- ja oikeanpuoleisen etäisyysanturin erilaiset asennuspaikat.
Koko |
Mitta A |
Mitta B |
Mitta C |
Mitta D |
|---|---|---|---|---|
5000 4/1 |
330 |
350 |
310 |
660 |
6000 2/1 |
325 |
640 |
285 |
560 |
6000 4/1 |
400 |
320 |
370 |
595 |
7000 2/1 |
360 |
420 |
450 |
550 |
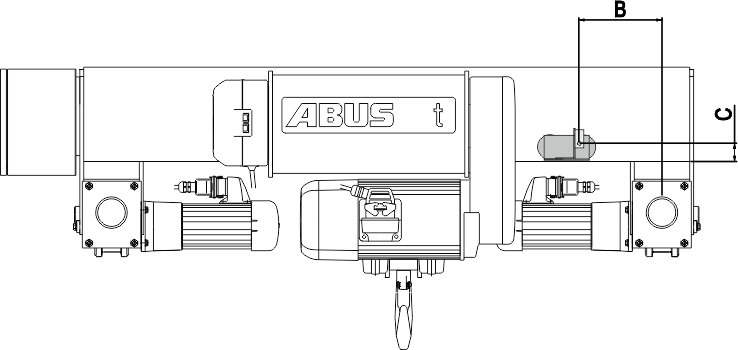
Magneettipidikkeen asennuspaikka vaijerinostimessa D.
Koko |
Mitta A |
Mitta B |
|---|---|---|
800 4/1 |
210 |
60 |
1000 4/1 |
200 |
50 |
2000 2/1 |
200 |
50 |
2000 4/1 |
200 |
50 |
3000 2/1 |
225 |
50 |
3000 4/1 |
225 |
50 |
5000 2/1 |
200 |
50 |
5000 4/1 |
130 |
50 |
5000 4/2 |
200 |
50 |
5000 6/1 |
130 |
50 |
6000 2/1 |
200 |
45 |
6000 4/1 |
170 |
50 |
6000 6/1 |
200 |
50 |
7000 2/1 |
190 |
50 |
7000 4/1 |
190 |
50 |
7000 4/2 |
190 |
50 |
7000 6/1 |
190 |
60 |
7000 8/2 |
190 |
50 |
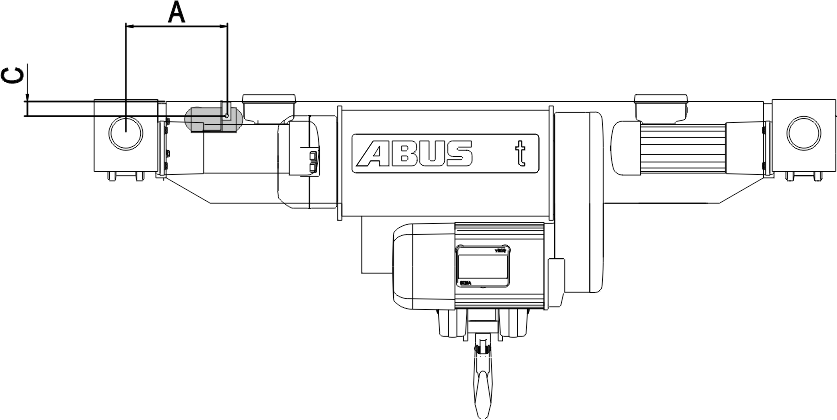
Magneettipidikkeen asennuspaikka vaijerinostimessa DA.
Koko |
Mitta A |
Mitta C |
|---|---|---|
800 4/1 |
540 |
30 |
1000 4/1 |
250 |
35 |
2000 2/1 |
520 |
55 |
2000 4/1 |
520 |
55 |
3000 2/1 |
470 |
50 |
3000 4/1 |
550 |
60 |
5000 2/1 |
550 |
45 |
5000 4/1 |
610 |
55 |
6000 2/1 |
565 |
50 |
6000 4/1 |
700 |
55 |
7000 2/1 |
590 |
70 |
7000 4/1 |
390 |
170 |
7000 6/1 |
350 |
200 |
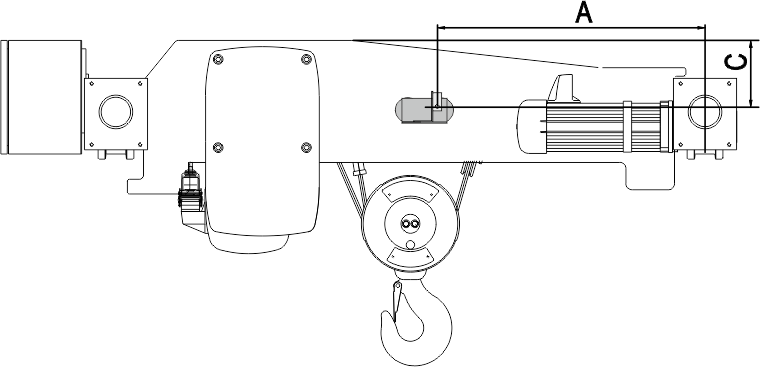
Magneettipidikkeen asennuspaikka vaijerinostimessa DQA. Noudata mittaa C ja asenna etäisyysanturi mahdollisimman keskelle vaijerikäyttöä.
Koko |
Raideleveys |
Mitta C |
|---|---|---|
2000 |
1400 |
100 |
3000 |
1400 |
85 |
2000 |
1600 |
100 |
3000 |
1600 |
85 |
5000 |
1600 |
75 |
6000 |
1600 |
80 |
2000 |
2000 |
95 |
3000 |
2000 |
85 |
5000 |
2000 |
75 |
6000 |
2000 |
85 |
2000 |
2500 |
100 |
3000 |
2500 |
80 |
5000 |
2500 |
75 |
6000 |
2500 |
85 |
7000 |
2500 |
100 |
7000 |
3000 |
100 |
7000 |
3500 |
100 |
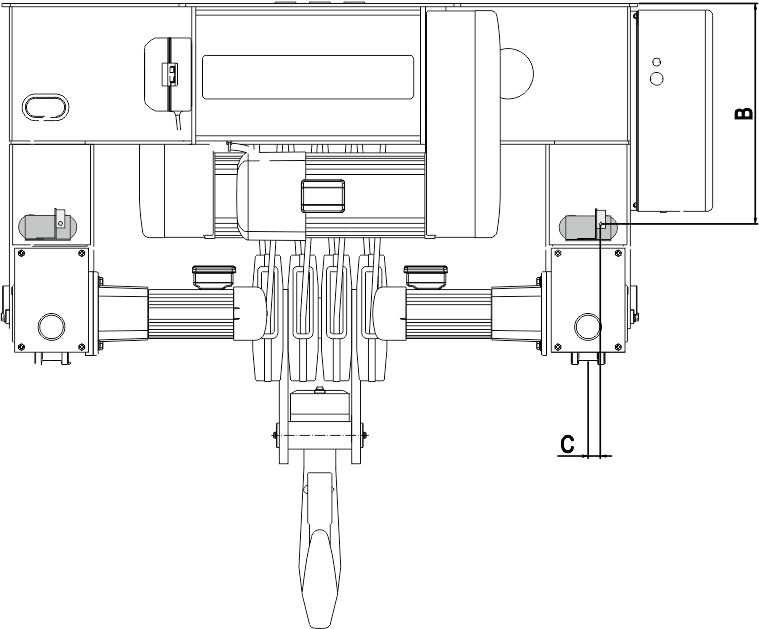
Magneettipidikkeen asennuspaikka vaijerinostimessa Z.
Koko |
Mitta B |
|---|---|
5000 4/2 |
535 |
5000 8/2 |
580 |
6000 4/2 |
565 |
6000 8/2 |
570 |
7000 4/2 |
725 |
7000 6/2 |
850 |
7000 8/2 |
660 |
7000 10/2 |
300 |
7000 12/2 |
470 |
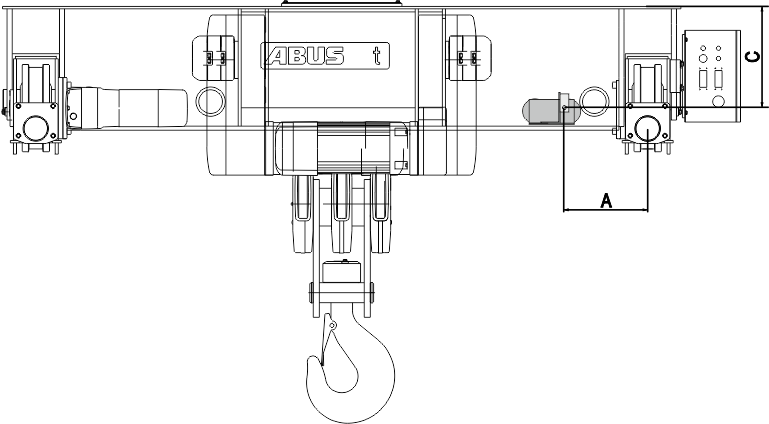
Magneettipidikkeen asennuspaikka vaijerinostimessa ZA.
Koko |
Mitta A |
Mitta C |
|---|---|---|
5000 8/2 |
315 |
355 |
6000 8/2 |
315 |
200 |
7000 6/2 |
440 |
500 |
7000 8/2 |
420 |
482 |
7000 10/2 |
500 |
570 |
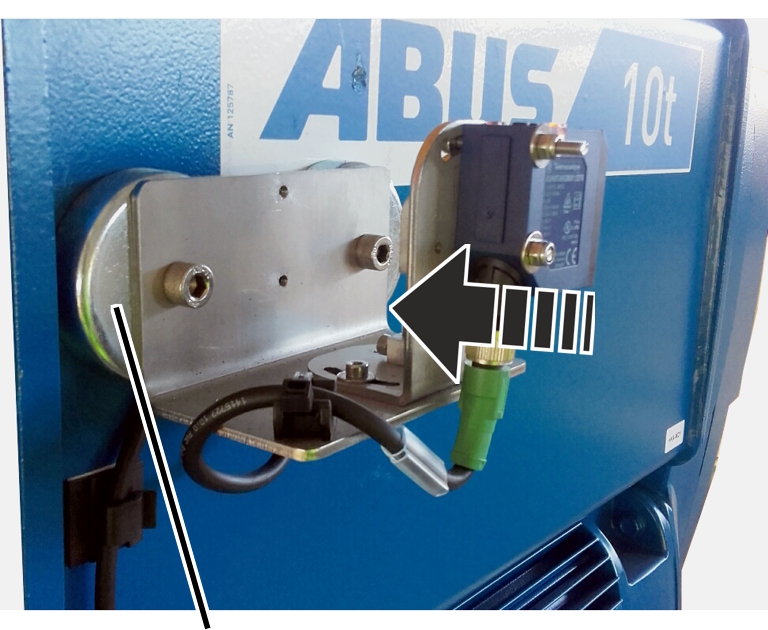
- Kiinnitä magneettipidike vaijerinostimeen.
Ilmoitettu paikka koskee tällöin lasersäteen ulostulokohtaa etäisyysanturissa.
Magnettipidikkeen paikka on mahdollisesti merkitty valmiiksi joidenkin asennustilanteiden kohdalla.
Koskee vain GM modular -vaijerinostinta
Rumpupuoli
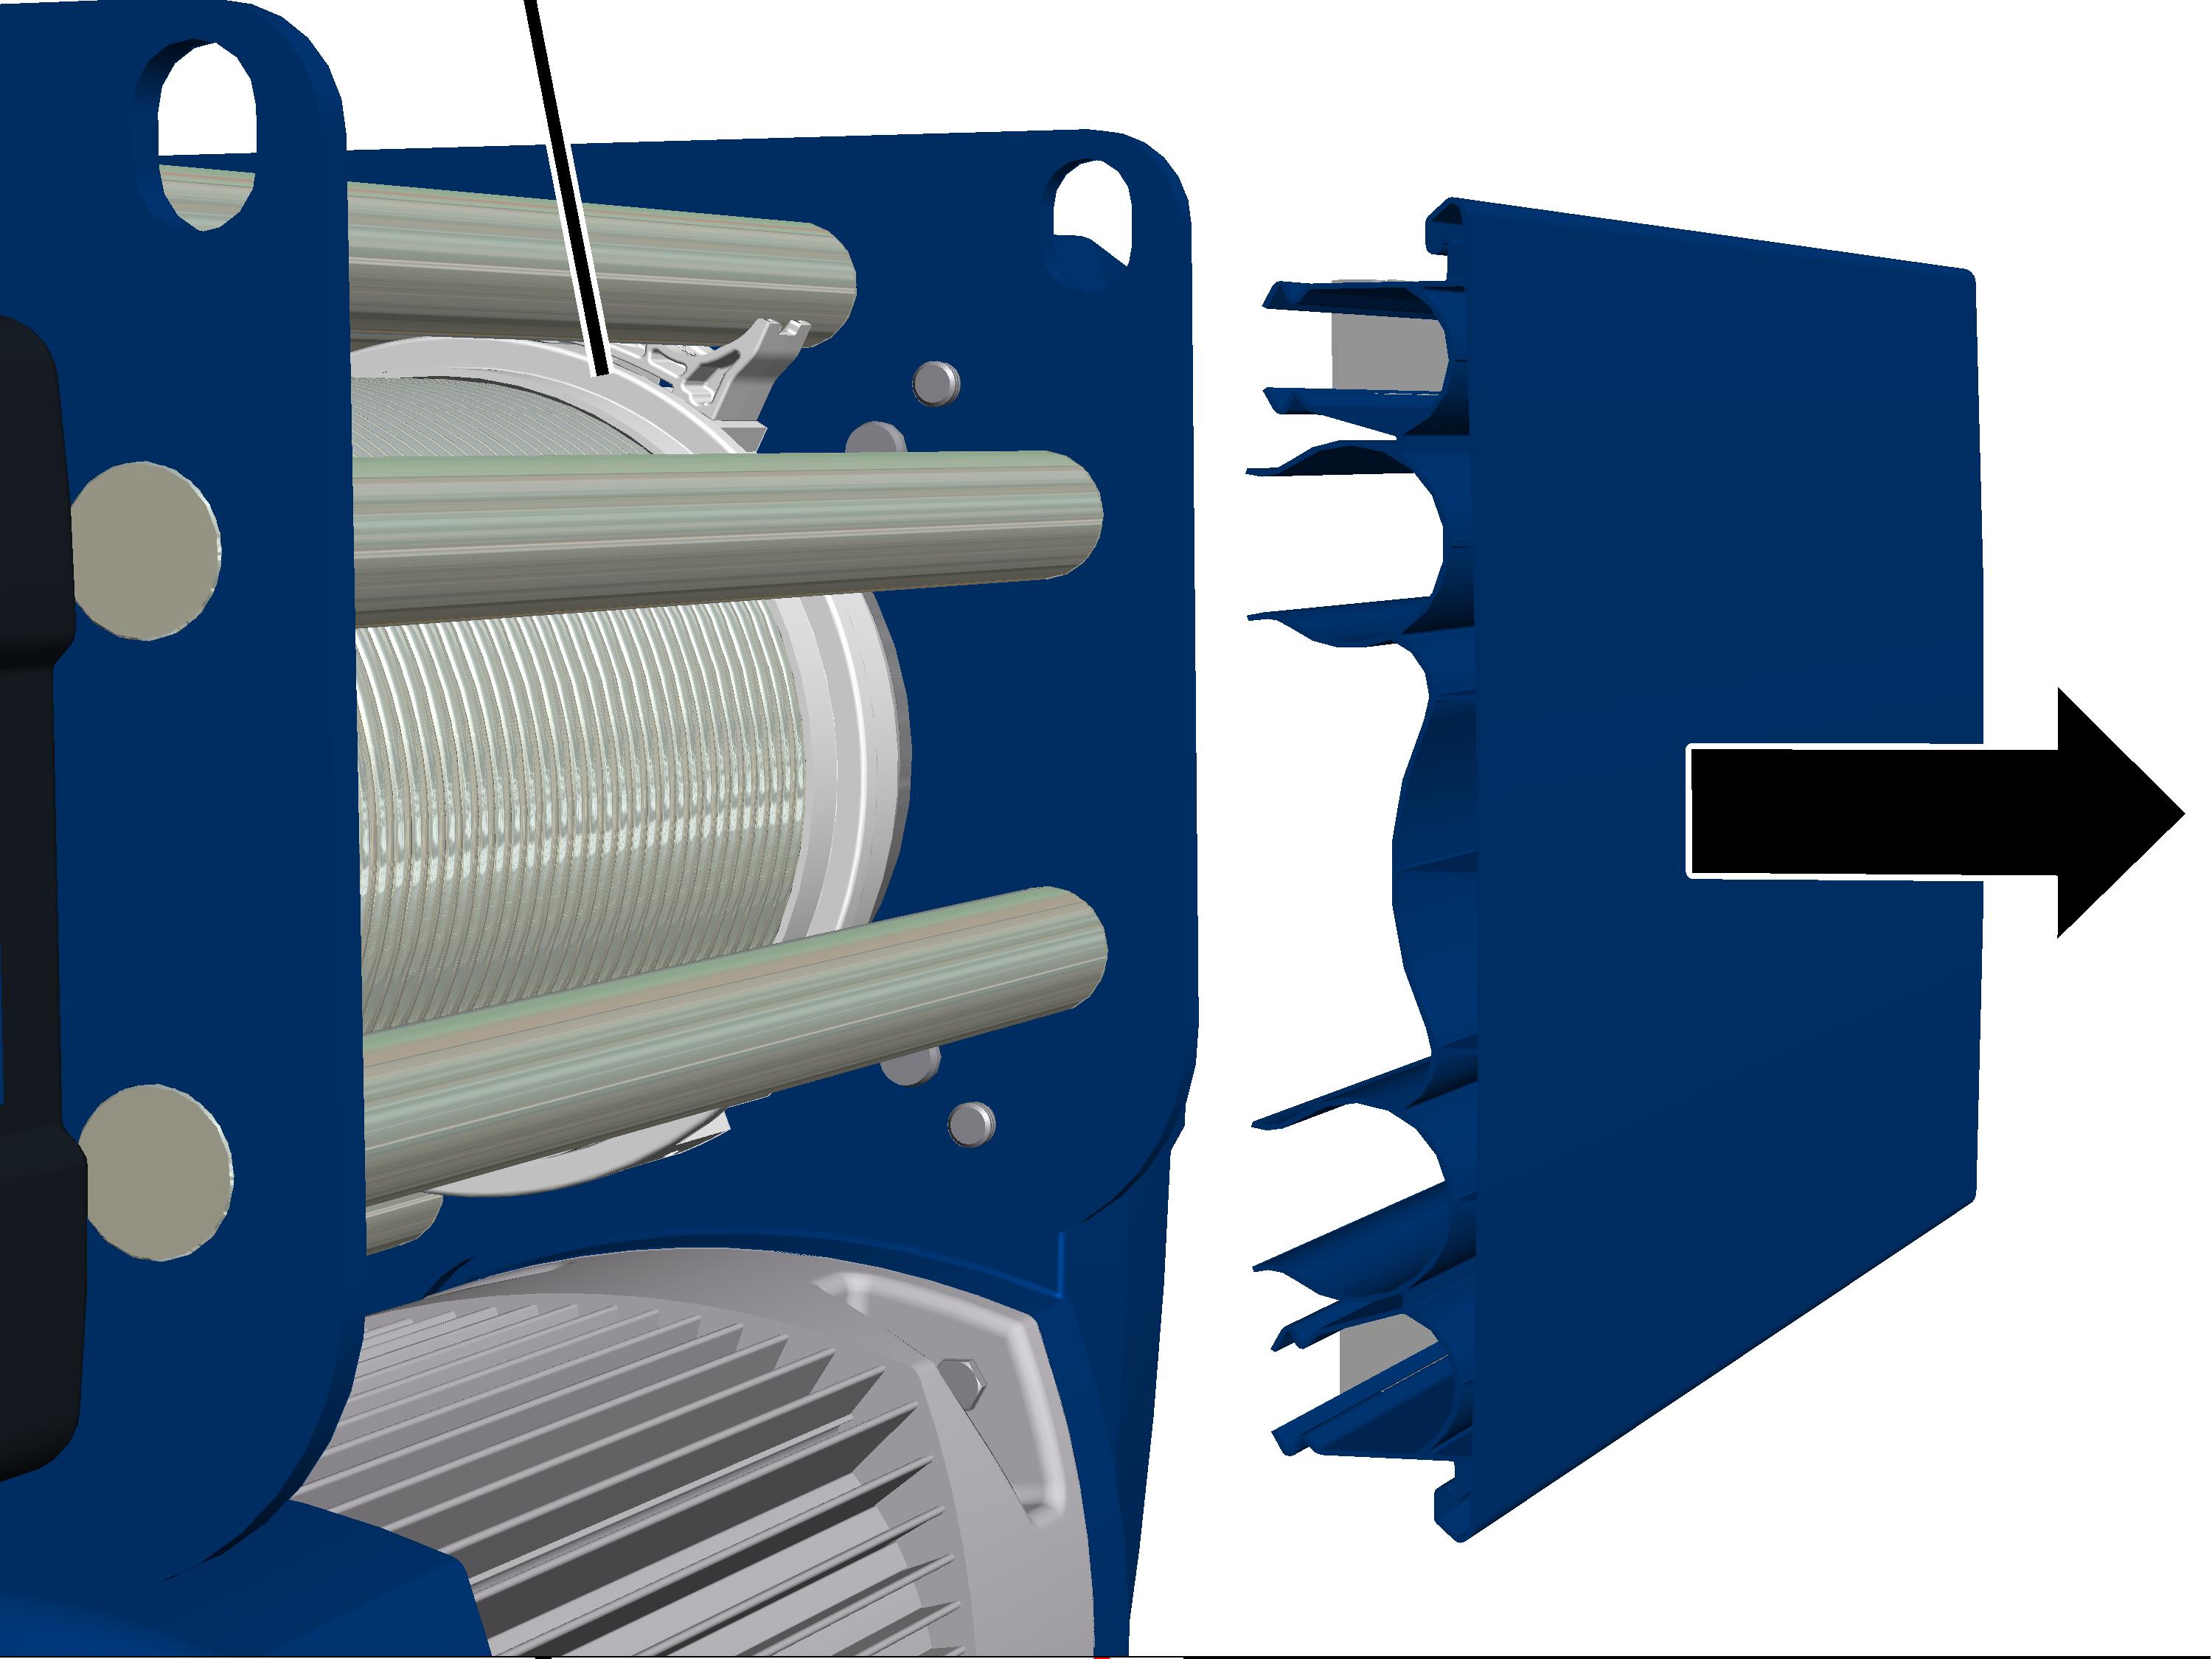
- Poista suojus rumpupuolelta.
Kulmalevy
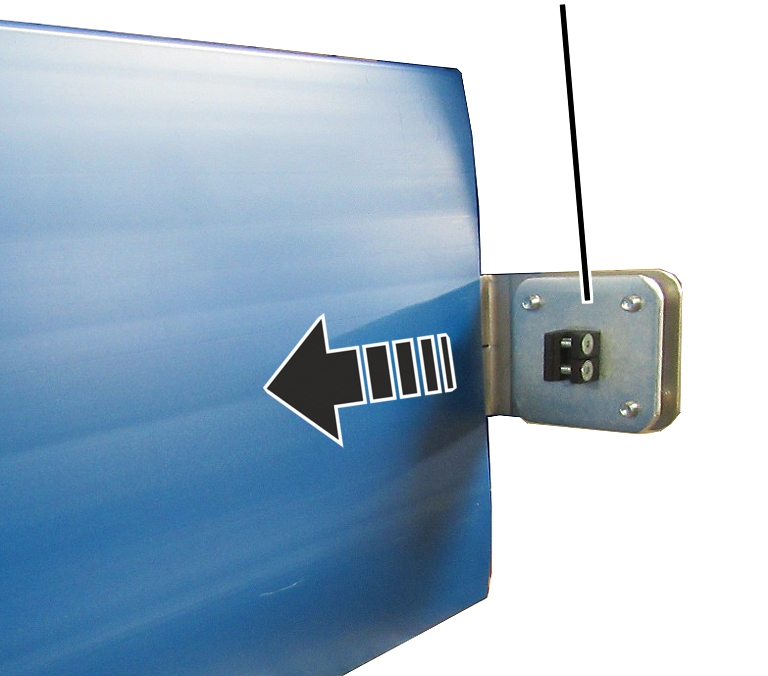
- Työnnä raolla varustettu kulmalevy sivulta suojuksen sisään.
- Asenna suojus vaijerinostimeen.
- Työnnä etäisyysanturi kiinnityslevyn adapteriin ja ruuvaa ruuvit kiinni.
Heijastimen asentaminen
- Kaksoissäätelyssä: Vie nosturit mahdollisimman etäälle toisistaan.
- Kahden kulkuvaunun yhteiskäytössä vie kulkuvaunut mahdollisimman etäälle toisistaan.
Koskee vain tarrakalvoheijastinta
- Sijoita tarrakalvoheijastin siten, että laserpiste on mahdollisimman tarkasti keskellä.
Tarkempi säätö suoritetaan myöhemmin etäisyysanturista käsin. Liimatun tarrakalvon paikkaa ei voi enää muuttaa.
- Paina liimakalvo paikalleen.
Koskee vain nelikulmaputkeen asennettavaa heijastinta
Kierresanka
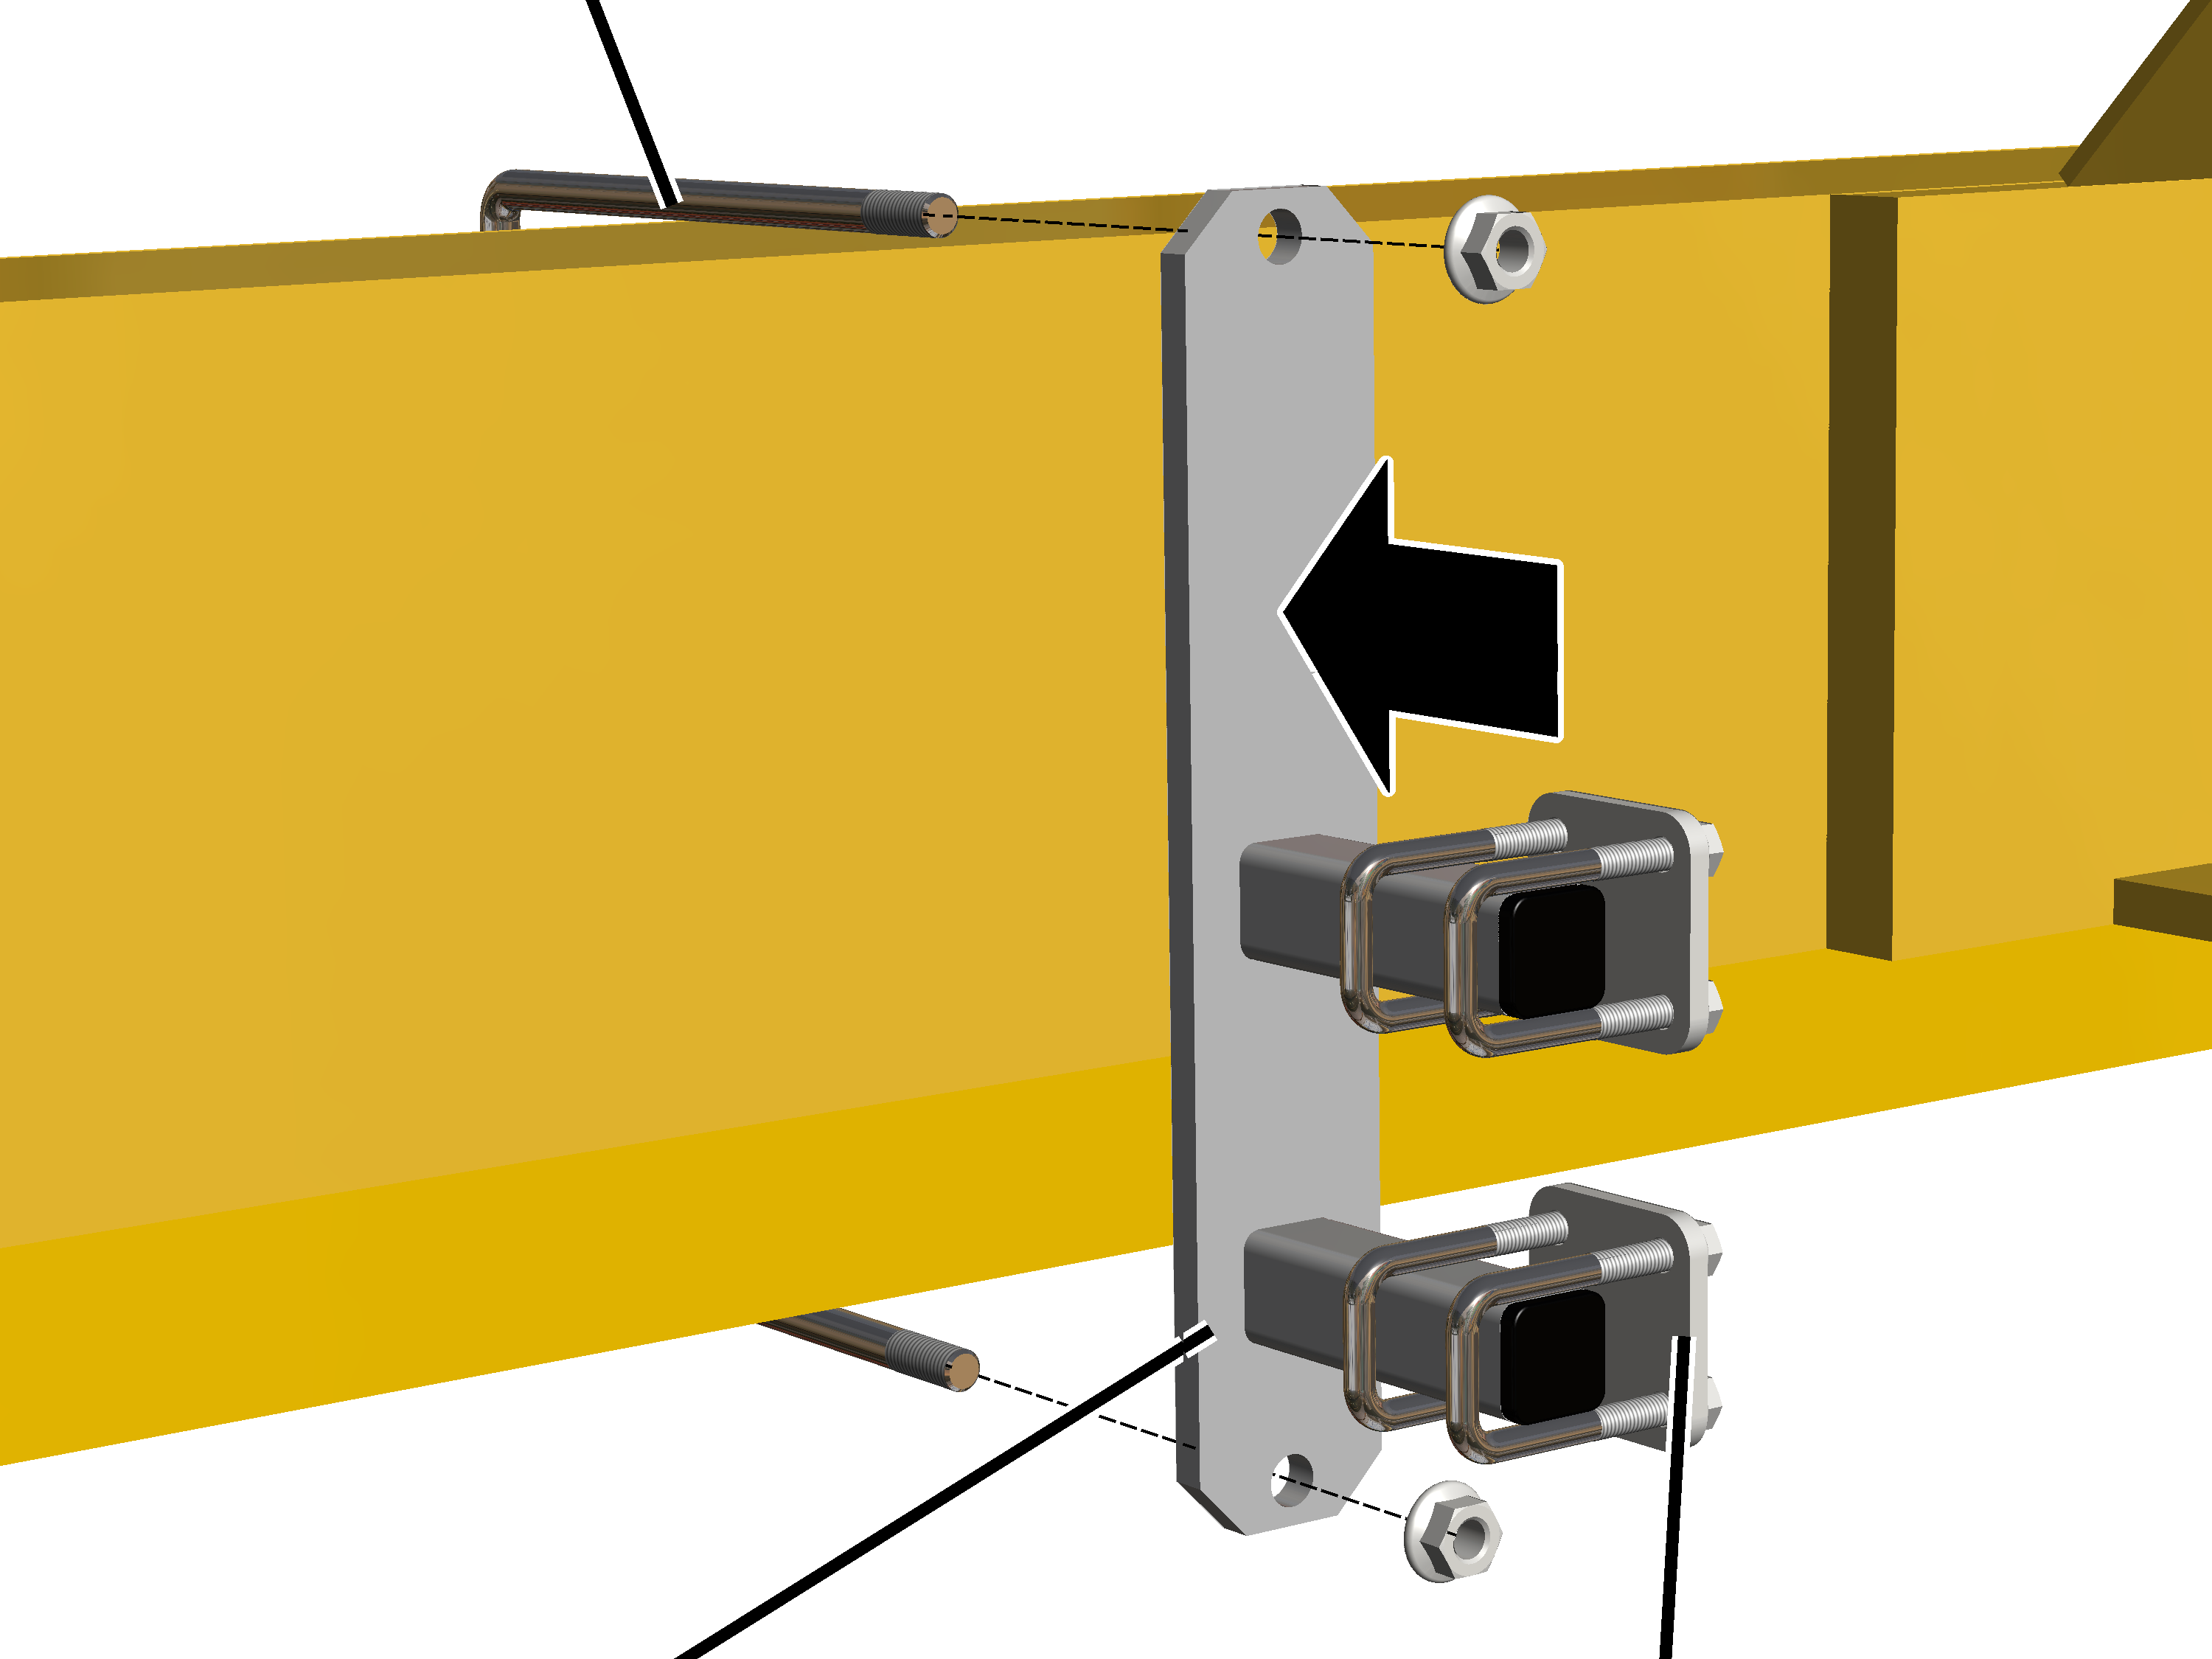
- Kiristä pidike kierresangalla.
Kierresanka |
Kiristysmomentti |
|---|---|
M8 |
25 Nm. |
M10 |
50 Nm. |
M12 |
75 Nm. |
- Työnnä putkipannat (2x) paikalleen ja varmista ne.
Nelikulmaputki
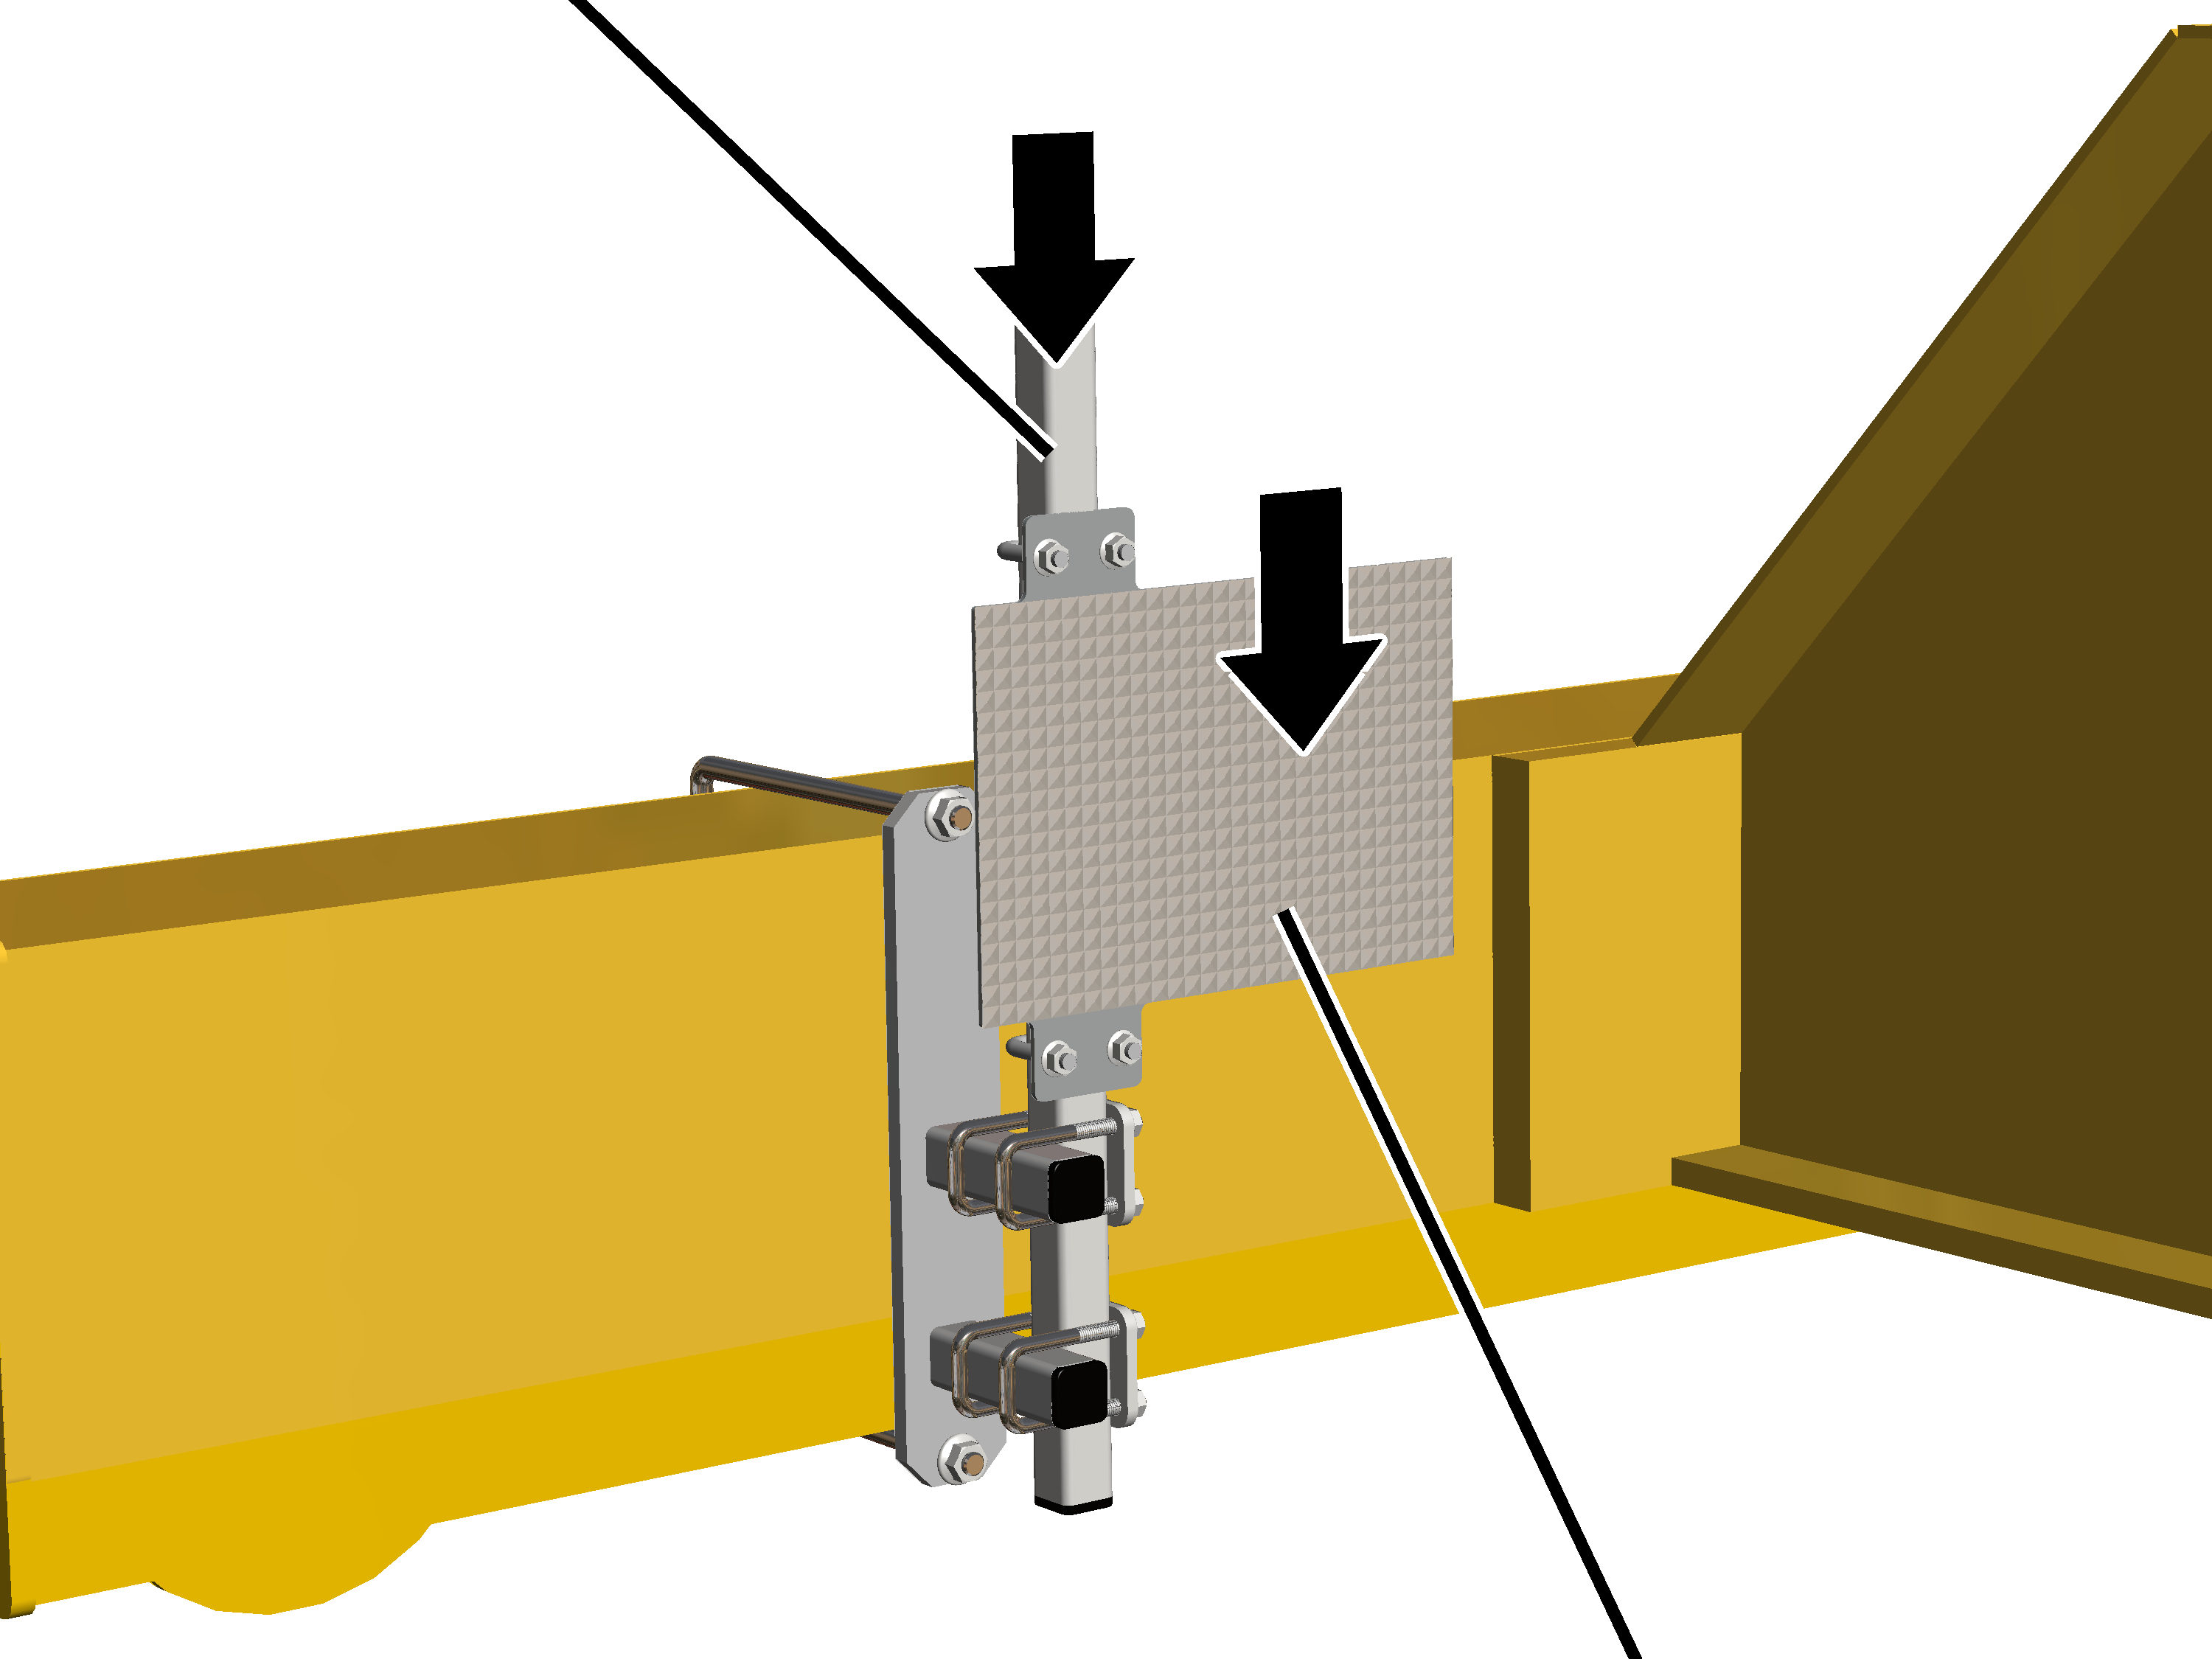
- Työnnä nelikulmaputki putkipantoihin.
- Työnnä heijastin nelikulmaputkelle.
- Siirrä heijastinta niin, että laserpiste on mahdollisimman keskellä sitä.
Tarkempi säätö suoritetaan myöhemmin etäisyysanturista käsin.
- Kiristä putkipannat ja heijastin hammastetuilla laippamuttereilla M8 (4x) käsikireyteen.
Etäisyysanturin säätäminen
Vain pidikettä käytettäessä
Sylinteriruuvi M6x20
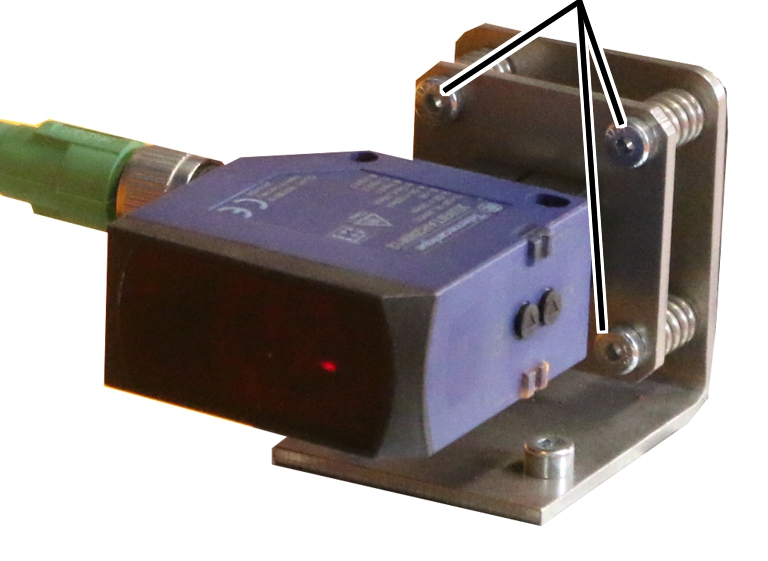
- Säädä etäisyysanturi sylinteriruuveilla M6x20 (3x) niin, että laserpiste on täsmälleen keskellä heijastinta.
- Kun etäisyysanturi vastaanottaa heijastimen palauttamaan lasersäteen, etäisyysanturin LEDit palavat.
- Jos etäisyysanturi ei vastaanota lasersädettä, toinen LED vilkkuu.
Vain magneettipidikettä käytettäessä
Suorita etäisyysanturin karkea- ja hienosäätö siten, että laserpiste on täsmälleen keskellä heijastinta.
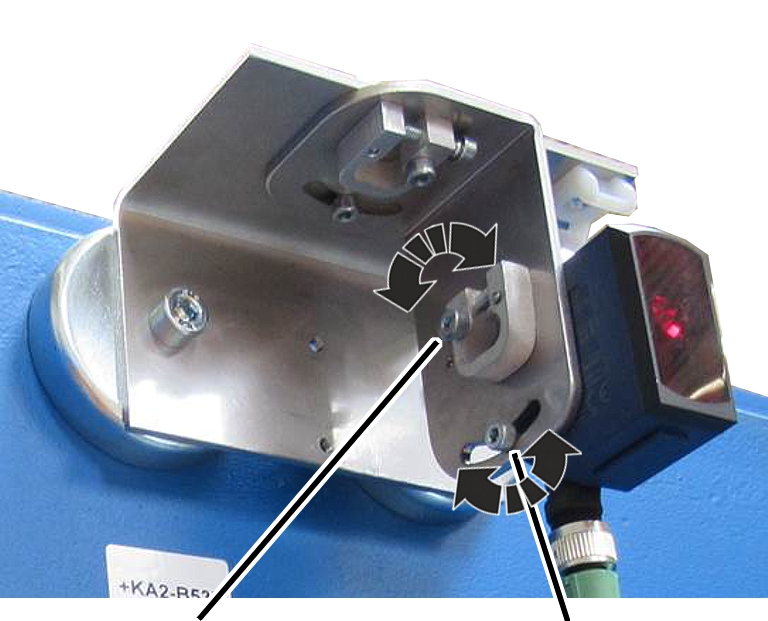
- Avaa sylinteriruuvi karkeasäädön pitkittäisreiästä ja kallista etäisyysanturia.
- Tarvittaessa: avaa hienosäädön sylinteriruuvi ja suorita etäisyysanturin hienosäätö kiertämällä lyhyttä poikittaista sylinteriruuvia.
- Kun etäisyysanturi vastaanottaa heijastimen palauttamaan lasersäteen, etäisyysanturin LEDit palavat.
- Jos etäisyysanturi ei vastaanota lasersädettä, toinen LED vilkkuu.
- Kiristä pitkät sylinteriruuvit (2x).
- Aja nosturilla (tai kulkuvaunulla) sen koko liikealueen matka ja tarkasta, osuuko lasersäde joka asennossa heijastimeen eikä karkaa sivuille tai ylös/alas.
Etäisyysanturin säätöjen hakeminen
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'SERVICE' 🡪 "Crane travel" 🡪 "Crane travel distance sensors" |
Käyttäjä 'SERVICE' 🡪 "Trolley travel" 🡪 "Trolley travel distance sensors" |
- Kirjaudu KranOS-käyttöliittymään käyttäjänimellä 'SERVICE' (käytäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Valitse päävalikossa haluttu kulkuvaunun käyttömoottori tai nosturin ajomoottori (esim. kulkuvaunun ajo 1 tai nosturin ajo).
- Halutun ajokäytön ikkuna ilmestyy näkyviin.
- Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Crane travel distance sensors" (tai "Trolley travel distance sensors").
Etäisyysanturien opettaminen
Nyt etäisyysanturi opetetaan. Tätä varten nosturi/kulkuvaunu ajetaan haluttuun paikkaan ja ABUControliin tallennetaan etäisyysanturin tälle kohdalle antama arvo.
Painike"Teach-in mode".
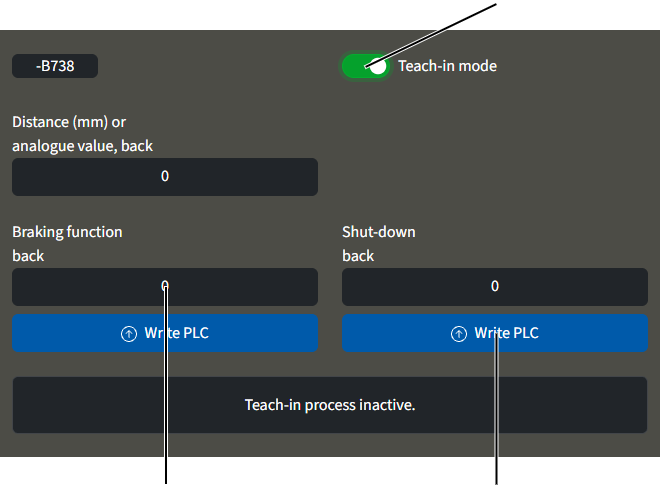
- Napsauta painiketta "Teach-in mode".
- Painike saa vihreän taustan.
- Opetustila on kytketty päälle.
- Ohje "Bypass limit switch" näytetään.
Mahdollisesti aiemmin tallennetut esikatkaisijan ja päätykatkaisijan kytkentäpisteet jätetään nyt huomiotta.
Näin kulkuvaunu (nosturi) voidaan ajaa mielivaltaisiin uusiin asentoihin.
- Näkyviin ilmestyy ilmoitus, mihin kytkentäpisteeseen (esikatkaisija tai päätykatkaisija) tulee ajaa.
- Aja kulkuvaunu (nosturi) vastaavaan paikkaan.
Etäisyysanturin täytyy olla tällöin vähintään 0,35 m:n päässä heijastimesta.
- Opetettavan kytkentäpisteen sarakkeessa: Napsauta painiketta "Write PLC".
- Nykyiselle paikalle mitattu arvo näytetään tekstikentässä.
Näytetty arvo on mittausarvo, joka ei sisällä mittayksikköä. Paikka lasketaan myöhemmin tämän arvon perusteella.
- Toista menettely kaikkien muiden kytkentäpisteiden suhteen.
Sen jälkeen, kun kytkentäpisteet on tallennettu:
- Opetustila lopetetaan automaattisesti.
- Rajakatkaisinten ohitus kytketään automaattisesti pois päältä.
Kuormanmittausjärjestelmän kalibroiminen nostetun testikuorman avulla
Kuormanmittausjärjestelmä mittaa jatkuvasti kuormakoukussa parhaillaan olevaa kuormaa. Tätä arvoa tarvitaan nosturin moniin toimintoihin, erityisesti ylikuormituksen estoon.
Kuormanmittausjärjestelmä täytyy kalibroida kerran nostettua testikuormaa käyttäen, jotta kiinnitetty kuorma on mahdollista mitata.
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän "SERVICE" (huolto) (käyttäjätaso [2]) tulee olla kirjautunut järjestelmään.
Kalibroinnin edellytykset:
- Kalibrointiin tarvitaan testikuorma.
- Testikuorman painon täytyy olla tarkasti tiedossa.
- Testikuorman painon tulisi mahdollisuuksien mukaan vastata nosturin/kulkuvaunun maksimikantokykyä tai olla niin lähellä nosturin/kulkuvaunun maksimikantokykyä kuin mahdollista.
Nosturin maksimikantokyvyn dynaamiseen tarkastukseen käytetään tavallisesti testikuormaa, joka on 110% nosturin maksimikantokyvystä. Tätä voidaan yleensä käyttää myös kalibrointiin.
Ainoastaan pätevä henkilö saa nostaa nosturin kantokyvyn ylittävää kuormaa nosturilaitteistojen ensikäyttöönottoa edeltävää tarkastusta varten.
Kun kuorma on yli 110% nosturin maksimikantokyvystä, ABUControl estää nostotoiminnon käyttämisen. Kuormaa ei voi enää nostaa vaan ainoastaan laskea.
Nostokoneiston kalibroinnin hakeminen
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'SERVICE' 🡪 "Hoist" 🡪 "Hoist calibration" |
- Kirjaudu KranOS-käyttöliittymään käyttäjänimellä 'SERVICE' (käytäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Valitse päävalikosta haluttu nostokoneisto (esim. nostokoneisto 1).
- Halutun nostokoneiston ikkuna ilmestyy näkyviin.
- Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Hoist calibration".
Kuormanmittauskanavien valitseminen
Nostetun testikuorman avulla suoritettavaa kalibrointia varten on tarkoitettu ikkunan "Hoist calibration" vasemmanpuoleinen alue. Painikkeella "Calibrating load sensor" varustettua oikeanpuoleista aluetta tarvitaan vain, jos kiinnityspisteen palkki tai kuorma-anturi on vaihdettu.
Syöttökenttä "Test load"Painike "Calibrating load sensor"
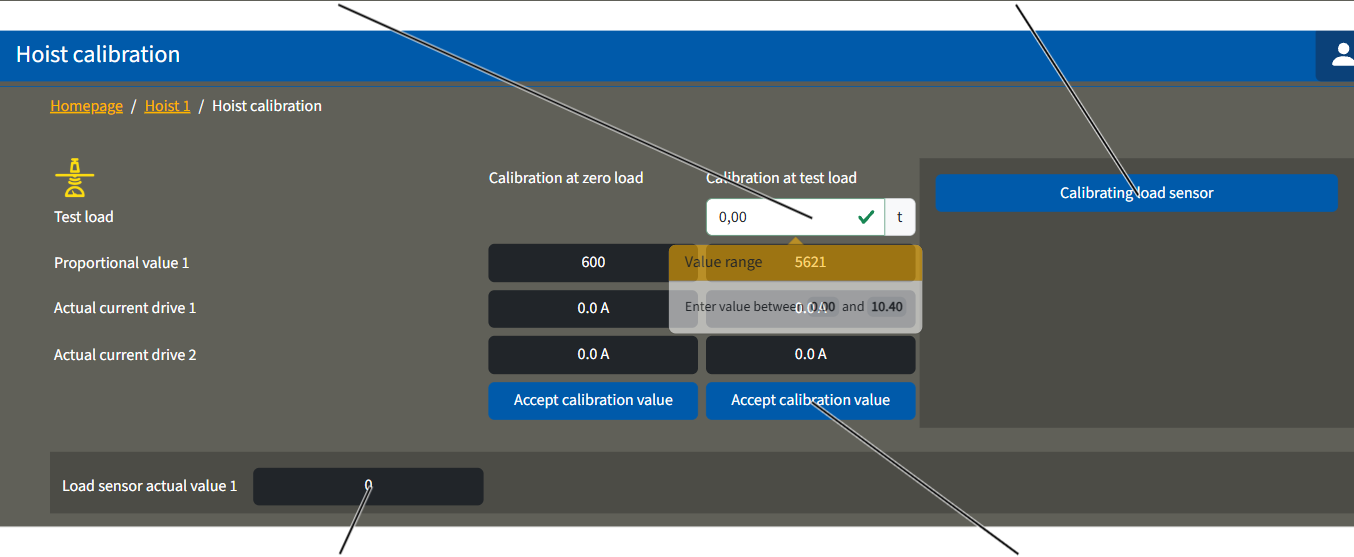
- Ikkuna "Hoist calibration" ilmestyy näkyviin.
- Kentässä "Load sensor actual value" näkyy kuorma-anturin nykyinen mittausarvo, joka päivittyy koko ajan.
Nykyiset arvot riveillä "Proportional value“ ja "Load sensor actual value" ovat mittausyksiköttömiä mittausarvoja, joista kuorma myöhemmin lasketaan.
Nimelliskuorman kalibrointi
- Jos tarpeen: Ota kuorma ja kuormakoukun varusteet pois kuormakoukusta.
- Nosta/laske tyhjää kuormakoukkua siten, että koukku riippuu suhteellisen korkealla, esim. noin metrin verran ylimmän koukkupaikan alapuolella.
Näin aukikelatun vaijerin painoa ei mitata.
Mitattu proportionaaliarvo
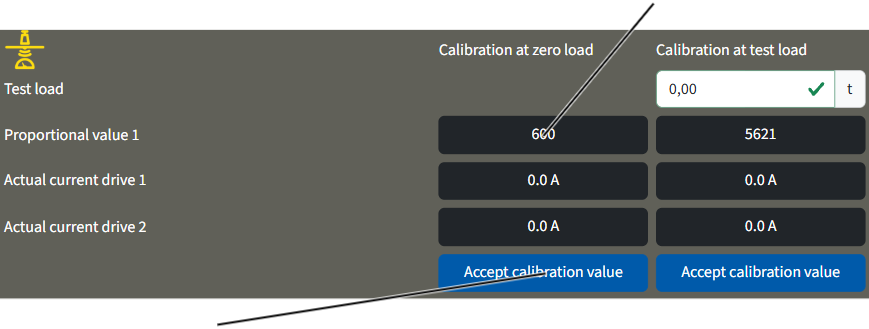
- Napsauta painiketta "Accept calibration value" sarakkeessa "Calibration at zero-load".
- Nykyinen arvo tallennetaan nimelliskuormaksi ja se näkyy kentässä "Proportional value" sarakkeessa "Calibration at zero load".
Testikuorman kalibrointi
Syöttökenttä "Test load"
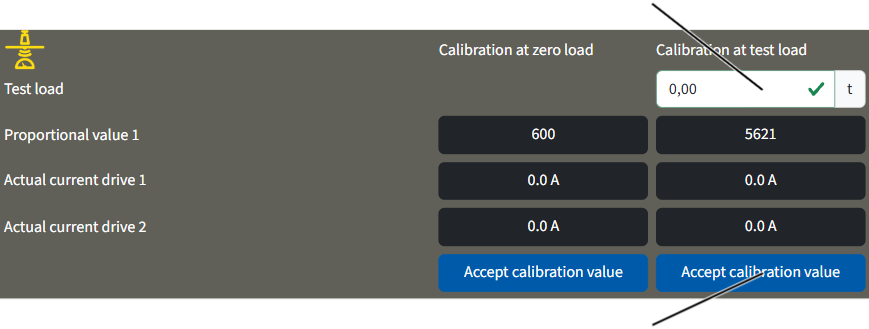
- Napsauta syöttökenttää "Test load" sarakkeessa "Calibration at test load".
- Syötä testikuorman paino.
- Syötetty arvo tallennetaan.
- Nosta testikuormaa työturvallisuusmääräyksiä noudattaen.
- Odota, että testikuorma roikkuu rauhallisesti kuormakoukussa.
- Napsauta painiketta "Accept calibration value" sarakkeessa "Calibration at test load".
- Arvo, joka määritetään nykyisellä testikuormalla, tallennetaan. Kentässä "Proportional value" sarakkeessa "Calibration at test load" näkyvä arvo viittaa tällöin nosturin kantokykyyn. Jos nosturi on kalibroitu testikuormalla joka on pienempi kuin kantokyky, kentässä "Proportional value" näytetään arvo joka on suhteutettu nosturin kantokykyyn. Kentässä "Proportional value" näkyvä arvo on tällöin suurempi kuin kentässä "Load sensor actual value" näkyvä arvo.
Ylikuormituksen eston ohittaminen
Ennen ensikäyttöönottoa täytyy suorittaa staattinen tarkastus nosturin maksimikantokykyyn painon 1,25-kertaisella kuormalla ja dynaaminen tarkastus nosturin maksimikantokykyyn painon nähden 1,1-kertaisella kuormalla.
Tätä varten nosturin ylikuormituksen esto täytyy ohittaa.
Jos nostettava kuorma on yli 110 % maksimikantokyvystä:
- Ylikuormituksen esto kytkeytyy toimintaan.
- Kuormaa ei voi enää nostaa ylemmäksi.
- Kuormaa voi vain laskea.
Jos ylikuormituksen esto ohitetaan toiminnon aktivoiduttua yli 110 % kuormalla:
- Kuormaa voi nyt nostaa ylemmäksi.
- Kuormaa voi laskea ja nostaa jälleen suoraan ilman ylikuormituksen eston ohittamista, kun kuorma laskee alle 100 %:iin maksimikantokyvyn tasosta.
Ylikuormituksen eston ohittaminen
Ylikuormituksen eston ohitus kytkimellä:
Urosliitinryhmä ‑X103
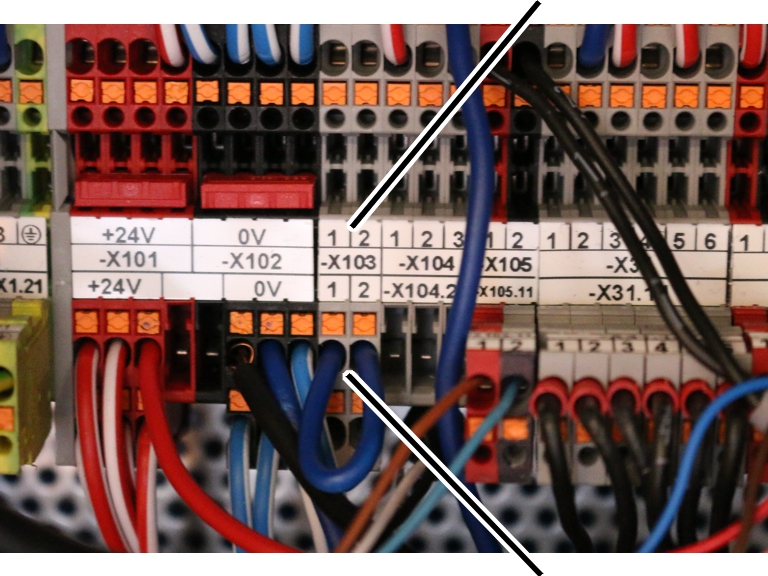
- Avaa kulkuvaunun ohjaus.
- Etsi urosliitinryhmä ‑X103.
- Laita kaksinapainen kytkin hyppylangalla urosliitinryhmään.
Sopiva kytkin hyppylangalla löytyy nosturin asiakirjakansiosta/tarkastuskirjasta.
- Ylikuormituksen esto on nyt ohitettu.
Koskee LED-matriisinäyttöä: näyttöön ilmestyy ilmoitus "F0021: Overload protection bridged".
- 15 minuutin kuluttua: Ylikuormituksen esto kytketään automaattisesti takaisin päälle.
Koskee LED-matriisinäyttöä: näyttöön ilmestyy ilmoitus "F0022: Overload protection bridged: Time exceeded".
Jos ylikuormituksen esto halutaan ohittaa uudelleen, kytkin on ensin irrotettava ja laitettava sitten uudelleen paikalleen.
Ylikuormituksen eston ohitus ei ole automaattisesti käytössä, jos hyppylangalla varustettu naarasliitin on yhdistetty ja ABUControl käynnistetään tämän jälkeen. Tämän sijaan näyttöön ilmestyy ilmoitus "F0023: Overload protection: remove bridging".
Ylikuormituksen eston ohitus kytkeytyy vain, jos hyppylangalla varustettu naarasliitin yhdistetään käynnistettyyn nosturiin.
Ylikuormituksen eston ohitus KranOS:ssä:
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'SERVICE’ 🡪 "Hoist" |
- Kirjaudu KranOS-käyttöliittymään käyttäjänimellä 'SERVICE' (käytäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Valitse päävalikosta haluttu nostokoneisto (esim. nostokoneisto 1).
- Halutun nostokoneiston ikkuna ilmestyy näkyviin.
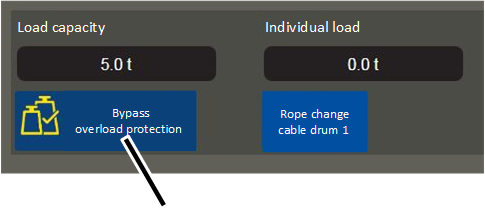
- Napsauta painiketta "Bridge hoist Overload protection".
- Painike korostetaan punaisella.
- Ylikuormituksen esto on nyt ohitettu.
- 15 minuutin kuluttua: Ylikuormituksen esto kytketään automaattisesti takaisin päälle.
Jos ylikuormituksen esto halutaan tämän jälkeen ohittaa uudelleen, painiketta täytyy näpäyttää uudelleen.
Ylikuormituksen eston uudelleen aktivointi
Heti, kun staattinen ja dynaaminen tarkastus on suoritettu:
- Vedä kytkin pois urosliitinryhmästä ‑X103.
tai
Napsauta painiketta "Bridge hoist Overload protection".
- Ylikuormituksen esto on kytketty takaisin päälle.
- Painiketta ei ole enää korostettu punaisella.
- Paina hätäpysäytyspainiketta ja vapsauta painikkeen lukitus.
tai
Paina torvea.
- ABUControlin virheilmoitus on näin kuitattu.
Valokennon asennus signaalinsiirtoa varten nosturien törmäyksenestotoiminnossa
Kuormasta riippuvaista nosturien törmäyksenestotoimintoa käytettäessä sekä nosturin että vastanosturin ohjausjärjestelmän tiedossa on oltava, onko asetettu kuorma alittunut tai ylittynyt toisessa nosturissa. Tämä tieto siirretään molempien nosturien valokennolla. Jokaista nosturia varten on signaalinsiirtoa varten yksi valokenno lähettimenä ja yksi vastaanottimena.
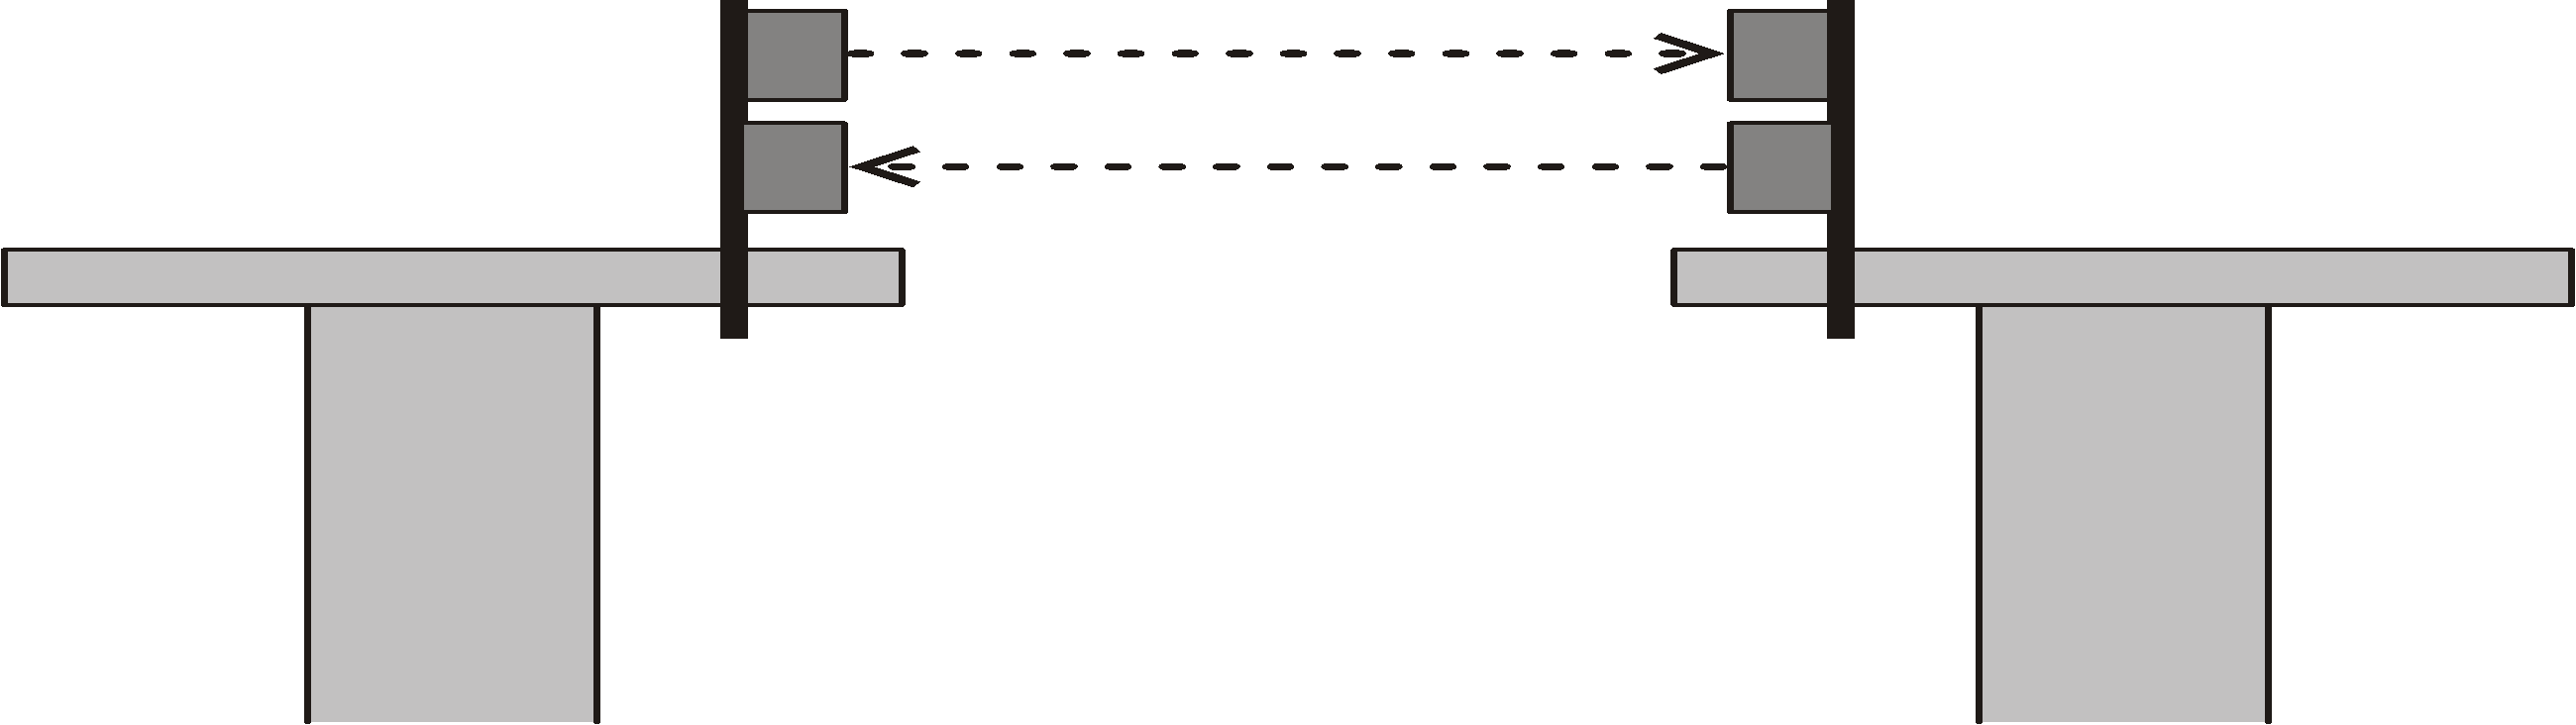
- Vapautussignaalin siirtoon tarkoitetut valokennot asennetaan nosturien ajokoneiston kannatinpylväiden vastakkaisiin päihin.
- Jokaiseen nosturiin asennetaan lähetin ja vastaanotin.
- Yhdessä nosturissa lähetin asennetaan ylös ja vastaanotin alas. Toisessa nosturissa päin vastoin.
Valoverhojen pidikkeiden asentaminen
Kierresanka
- Kiinnitä pidike ajokoneiston kannatinpalkkien vastakkaisiin päihin.
- Kiristä pidike kierresangalla.
Kierresanka |
Kiristysmomentti |
|---|---|
M8 |
25 Nm. |
M10 |
50 Nm. |
M12 |
75 Nm. |
- Työnnä putkipannat (2x) paikalleen ja varmista ne.
Vain päällekäin sijoitetut valoverhot
Valoverhojen pidike
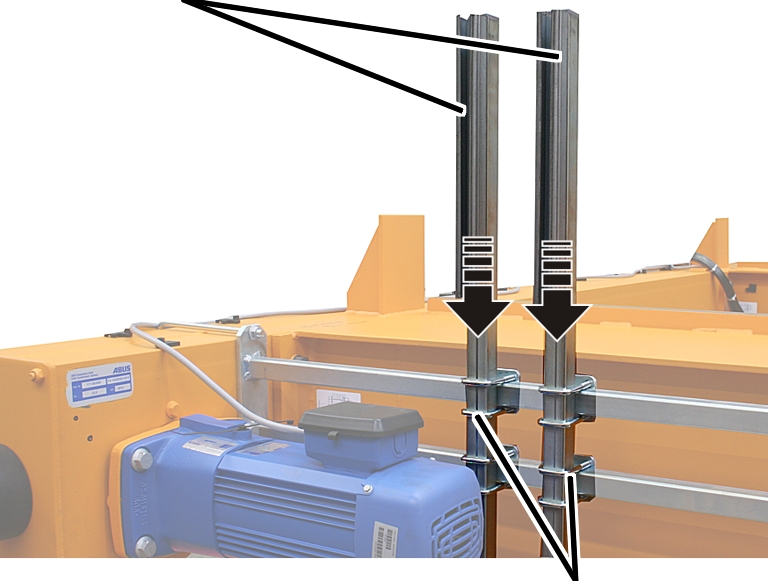
- Työnnä valoverhojen pidike (2x) putkipantoihin.
- Kohdista pidikkeet ja ruuvaa putkipannat käsivoimin.
Valoverhojen asentaminen
Valoverhot
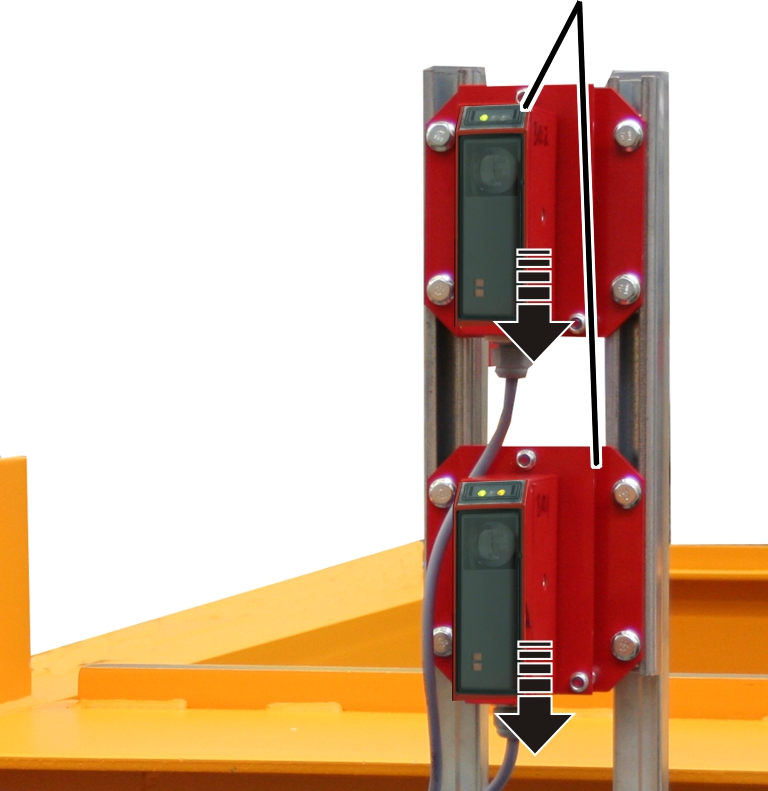
- Sijoita valoverhot pidikkeisiin.
- Kiristä valoverhot käsivoimin.
- Vedä valoverhojen liitäntäjohdot nosturin suojakoteloon ja varmista nippusiteillä.
Vain rinnakkain sijoitetut valoverhot
Jos nosturin pienen asennuskorkeuden vuoksi palkin yläpuolella on vähän tilaa, valoverhot voi asentaa päällekkäisasennuksen sijaan vierekkäin lisäpidikkeitä käyttäen.
Valoverhojen pidike
- Työnnä valoverhojen pidike (4x) putkipantoihin.
- Kohdista pidikkeet ja ruuvaa putkipannat käsivoimin.
Valoverhojen asentaminen
Valoverhot
- Sijoita valoverhot pidikkeisiin.
- Kiristä valoverhot käsivoimin.
- Vedä valoverhojen liitäntäjohdot nosturin suojakoteloon ja varmista nippusiteillä.
Vain ajokoneiston kannatinpalkkiin asennetut valoverhot
ValoverhotValoverhojen pidike
- Aseta valoverhojen pidike ajokoneiston kannatinpalkin reikien päälle.
- Kiinnitä valoverhojen pidike hammastetuilla laipparuuveilla M8x20.
- Sijoita valoverhot pidikkeisiin.
- Kiristä valoverhot käsivoimin.
- Vedä valoverhojen liitäntäjohdot nosturin suojakoteloon ja varmista nippusiteillä.
Valoverhojen suuntaaminen
Vihreä LED: KäyttöjänniteKeltainen LED (vain vastaanottimessa): Näköyhteys lähettimeen olemassa
- Suuntaa nosturin ja vastanosturin kummatkin valoverhot täsmälleen toisiinsa itselukkiutuvilla muttereilla. Vastaanottimen keltaisen LED:in täytyy palaa.
- Vihreä LED (lähettimessä ja vastaanottimessa): Käyttöjännite päällä.
- Keltainen LED (vain vastaanottimessa): Näköyhteys lähettimeen olemassa.
- Heti kun nosturia voidaan ajaa: Aja nosturi ja vastanosturi eri etäisyyksille koko nosturiradan matkalla ja tarkasta, onko valokennojen suuntaus kunnossa (vastaanottimen keltaisen LEDin (näkökontakti olemassa) täytyy palaa koko liikealueella). Jos tarpeen, suuntaa valokennot uudelleen.
Valokennojen suuntaukset voivat poiketa toisistaan nosturiradan paikkapoikkeamien takia.
Langattomen tiedonsiirtomoduulin magneettijalallisen antennin kiinnittäminen
Rinnakkaiskäytössä kummankin nosturin ABUControl-ohjaukset yhdistetään toisiinsa langattomasti langattoman tiedonsiirtomoduulin avulla ja ne välittävät toisilleen tiedot käyttötiloista.
Langaton tiedonsiirtomoduulin magneettijalalliset antennit on sijoitettava kulkuvaunuihin hallin olosuhteita vastaavasti.
Nostureissa, joissa on kaksoissäätely:
Langattoman tiedonsiirtomoduulin magneettijalalliset antennit on liitetty, liitäntäjohdot on asennettu ja viety kontaktorikotelon ulkopuolelle tai valmisteltu tähän tarkoitukseen.
Kulkuvaunun runkoMagneettijalallinen antenni
- Asenna magneettijalalliset antennit kumpaankin kulkuvaunuun mieluiten siten, että antennien välillä on esteetön näköyhteys.
- Nosturin ja kulkuvaunun tyypistä riippuen magneettijalallisen antennin voi kiinnittää esimerkiksi kulkuvaunun runkoon tai ajokoneiston kannatinpalkkiin kulkuvaunun rungon toisella puolella, jotta antenni on suunnattu nosturiparia kohti. Magneettijalallisen antennin liitäntäjohto on riittävän pitkä, ja johdon voi viedä valmiina olevien asennuskanavien kautta.
- Vedä magneettijalallisen antennin liitäntäjohto tarvittaessa ulos kontaktorikotelosta. Katso "Liitäntäjohtojen laittaminen laippakoteloon".
- Kiinnitä magneettijalallinen antenni siten, että antenni ei voi tarttua mihinkään kiinni nosturin tai kulkuvaunun ajamisen yhteydessä.
Vaijerin kallistusmittarin asentaminen ja liittäminen
Toiminnoilla koukun ohjaus/keskitys (lisävaruste) vaijerin kulma mitataan vaijerin kallistusmittarilla.
Ensin kallistusmittari on asennettava ja sille on suoritettava kalibrointiajo, jonka aikana vaijerin nolla-asento tallennetaan muistiin. Katso "Vaijerin kallistusmittarin kalibrointi". Tämän jälkeen kallistusmittarin suuntaus on määritettävä KranOS-järjestelmässä.
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän "SERVICE" (huolto) (käyttäjätaso [2]) tulee olla kirjautunut järjestelmään.
Vaijerikulman seurantalaitteen valmistelu
Koskee ainoastaan vaijerinostin D ripustuksella 4/2 tai 8/2 sekä vaijerinostin Z
Tyypin D vaijerinostimeen, jossa on 4/2- tai 8/2-ripustus, tai tyypin Z vaijerinostimeen asennetaan moniosainen vaijerikulman seurantalaite, joka kiinnitetään vaijerin ympärille. Vaijerikulman seurantalaite on varustettu kallistusmittarilla, joka mittaa vaijerin kallistuskulmaa. Vaijeri voi kulkea vaijerikulman seurantalaitteen läpi. Jotta vaijerikulman seurantalaite voidaan kiinnittää vaijerin ympärille, se täytyy ensin purkaa, jotta molemmat puolikkaat voidaan asentaa ja koota vaijerin ympärille.
Jos vaijerinostin puretaan nosturista, asennetaan nosturiin, kuljetetaan nosturilla tai haarukkatrukilla tai asennetaan kuorma-auton lavalle, vaijerikulman seurantalaite on purettava, jotta se ei vaurioidu.
- Vedä nastat (2x) ulos.
- Irrota linssikantaruuvit K4x17 (2x).
- Vedä vaijerikulman seurantalaitteen puoliympyräkannattimet toisistaan
Vaijerin kallistusmittarin asennus
Vain kun kyseessä on vaijerinostin kiinnityspistepalkilla
Vaijerinostimissa joissa on kiinnityspistepalkki, kallistusmittari on kiinnitetty puristuskiinnikkeellä vaijerilukkoon.
LevyVaijerilukko
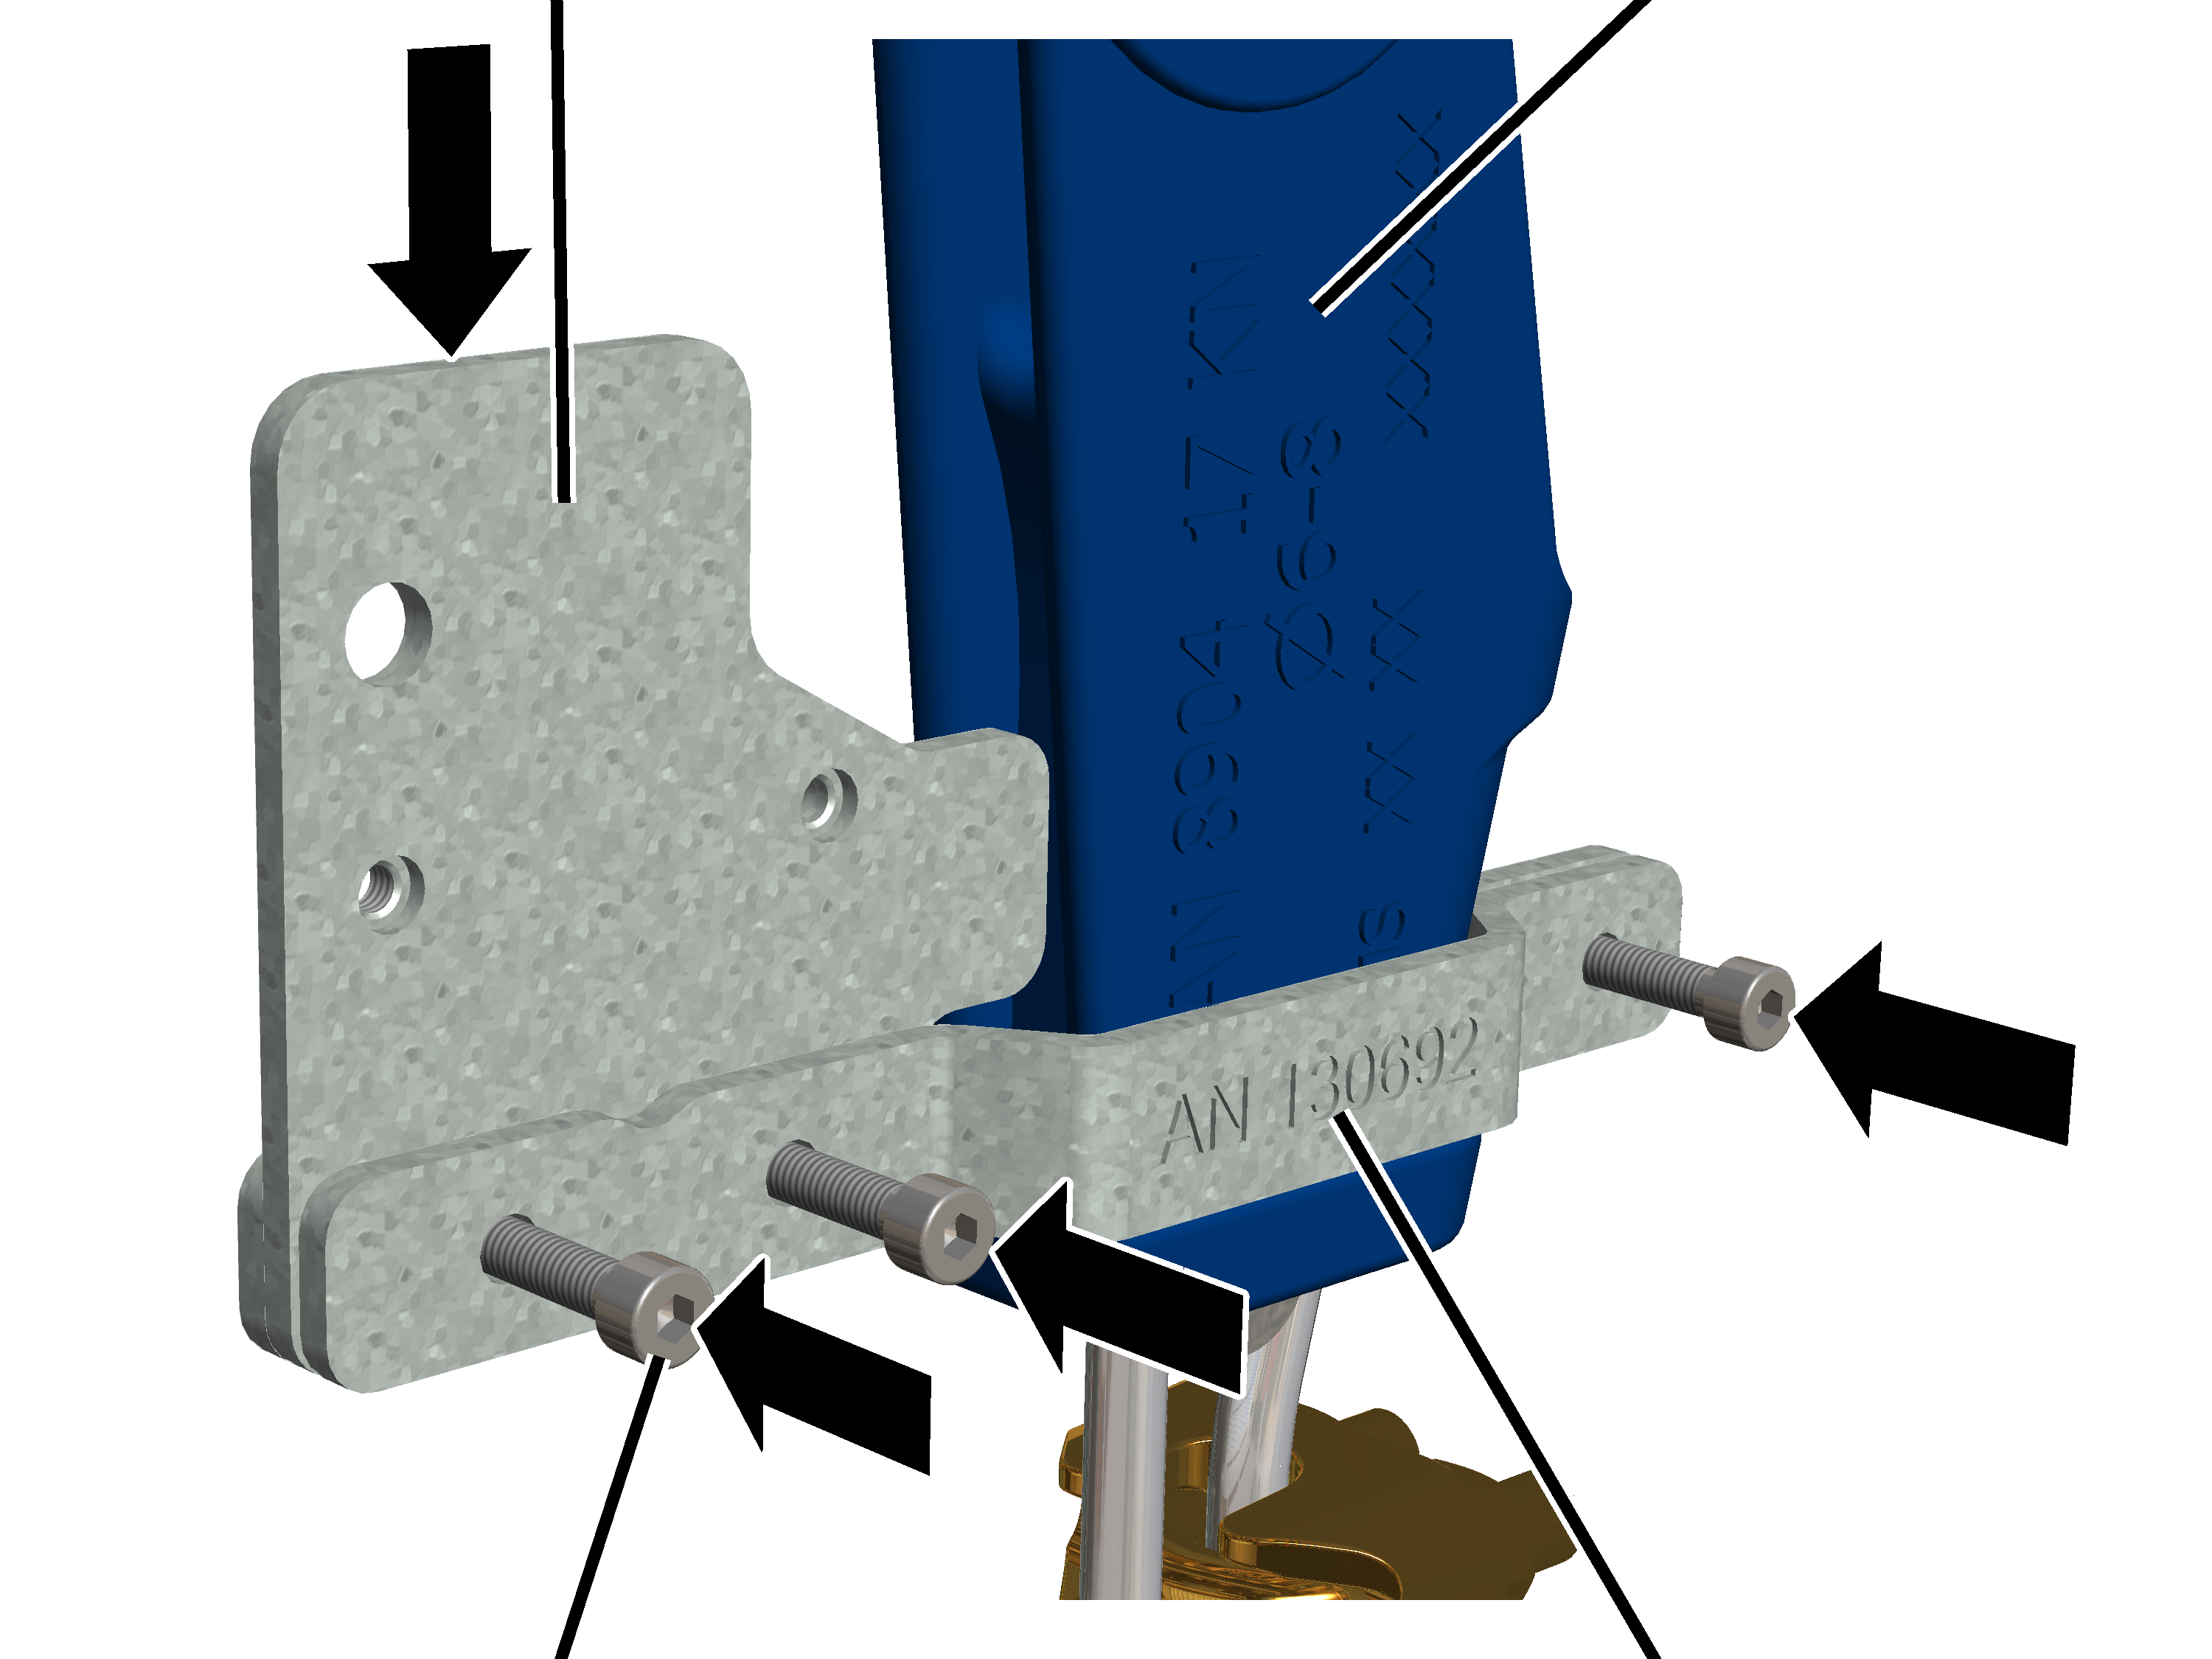
- Kiinnitä pidike, levy ja vastapidike vaijerilukon ympärille sylinteriruuvilla M4x16 (3x).
- Ruuvaa sylinteriruuvit M4x16 (3x) vastapidikkeen niittimuttereihin. 5 Nm.
NiittimutteriVaijerin kallistusmittari
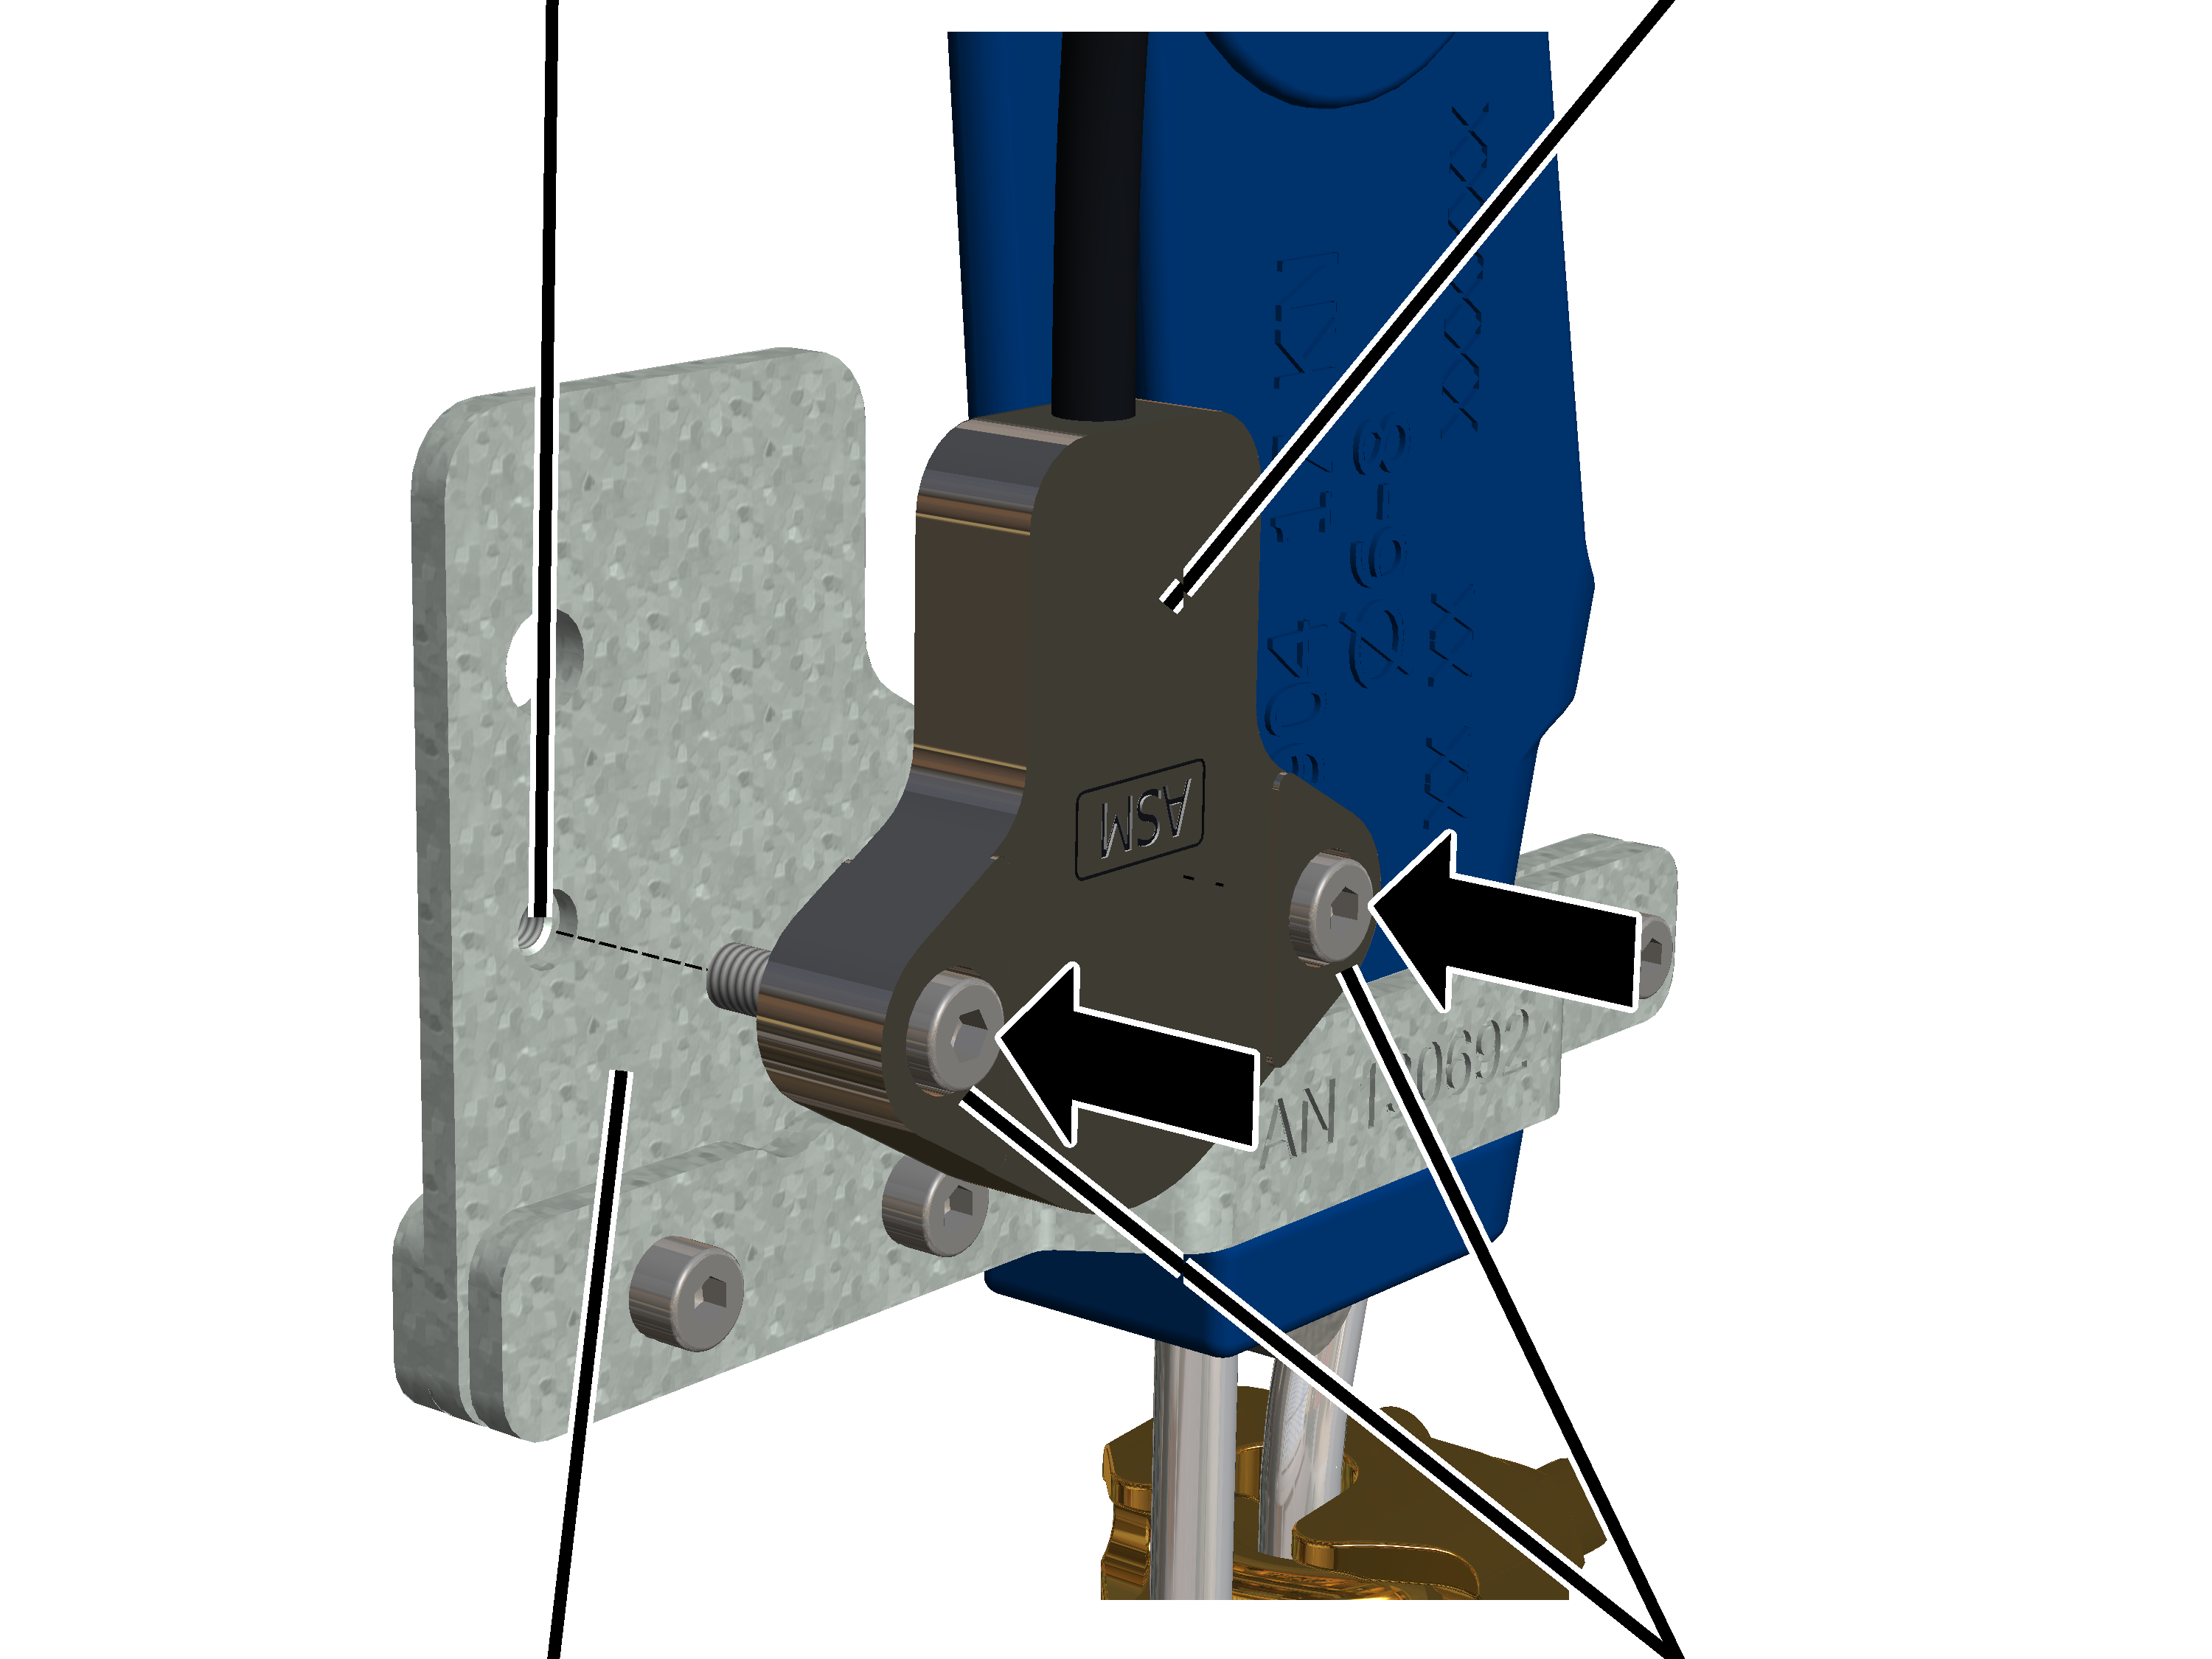
- Kiinnitä kallistusmittari levyyn sylinteriruuvilla M4x16 (2x). 5 Nm.
Levyn takapuolella on niittimutterit, joihin sylinteriruuvit kierretään.
Vain vaijerinostimella D, jossa on ripustus 4/2 tai 8/2, ja tyypillä GM 5000
Vaijerinostimessa D GM 5000, jossa on 4/2- tai 8/2-ripustus, hitsauslevy on hitsattu sisäpuolelta taittopyörän palkin kannattimen sivuseinään, johon vaijerikulman seurantalaite kiinnitetään.
Hammastettu laipparuuvi M6x12Hitsauslevy
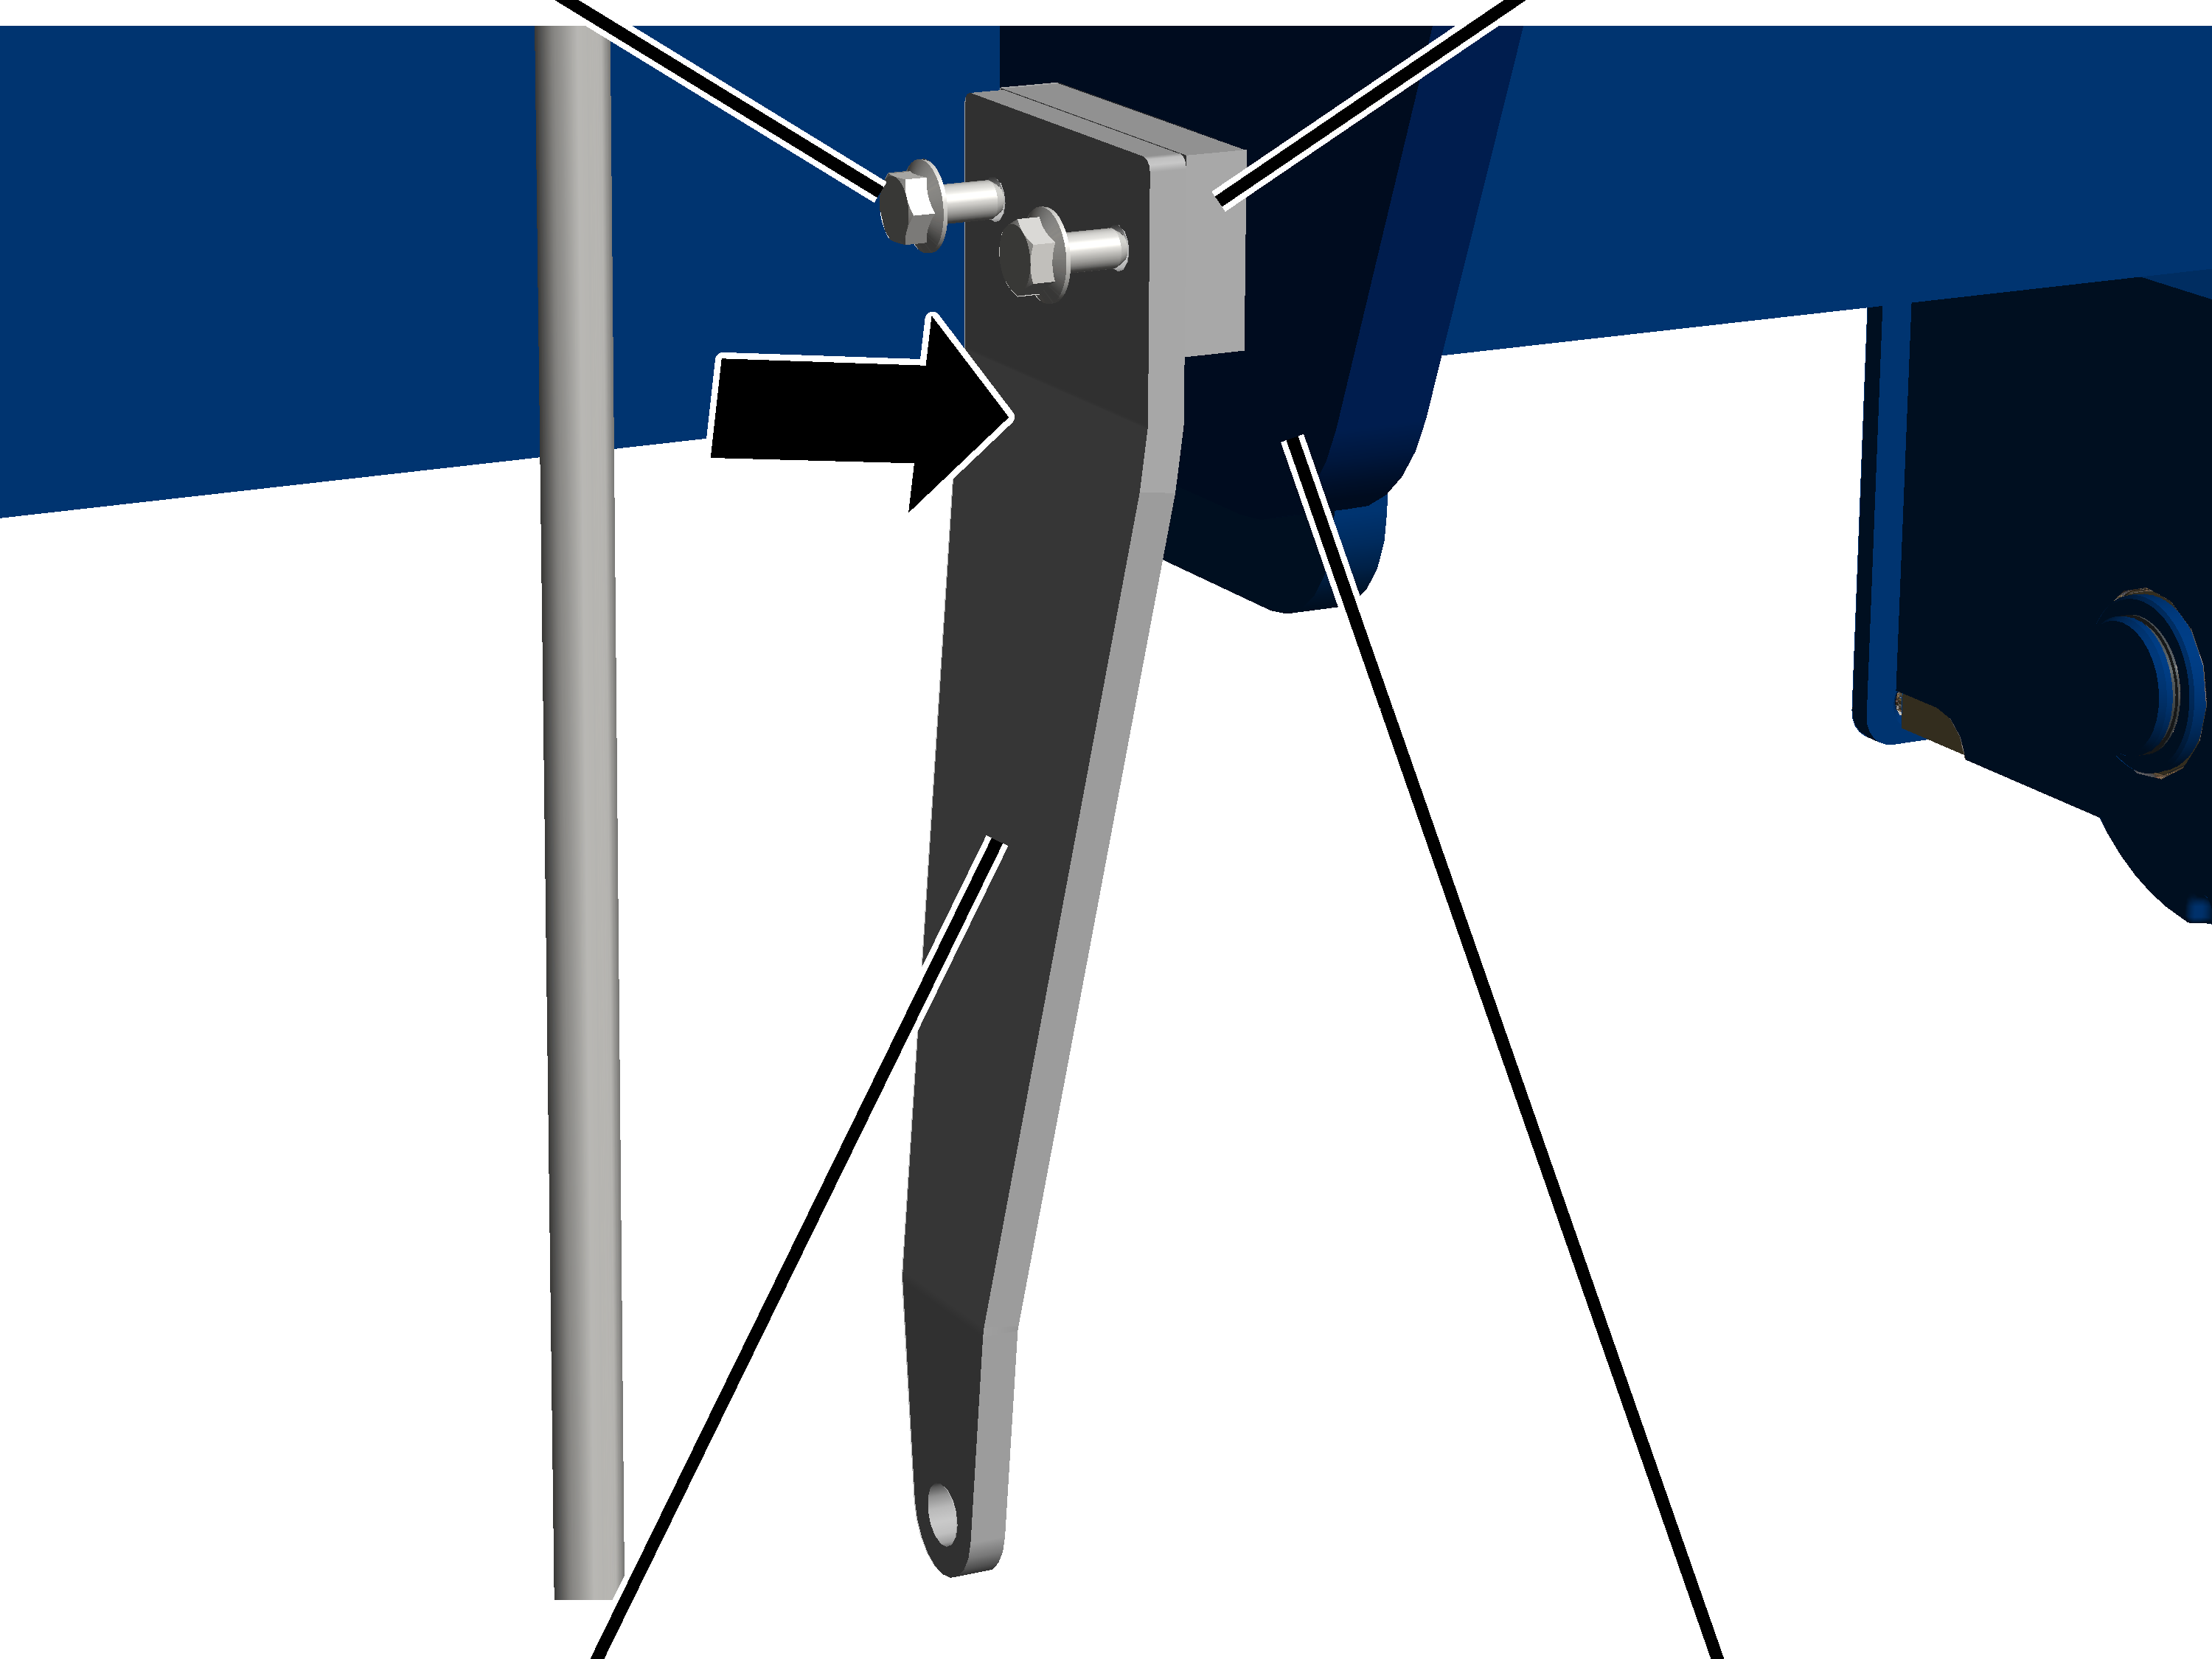
- Kiinnitä pidike hitsauslevyyn sivuseinän sisäpuolella hammastetuilla laipparuuveilla M6x12 (2x). 19 Nm.
Kuusioruuvi M6x25Pidike
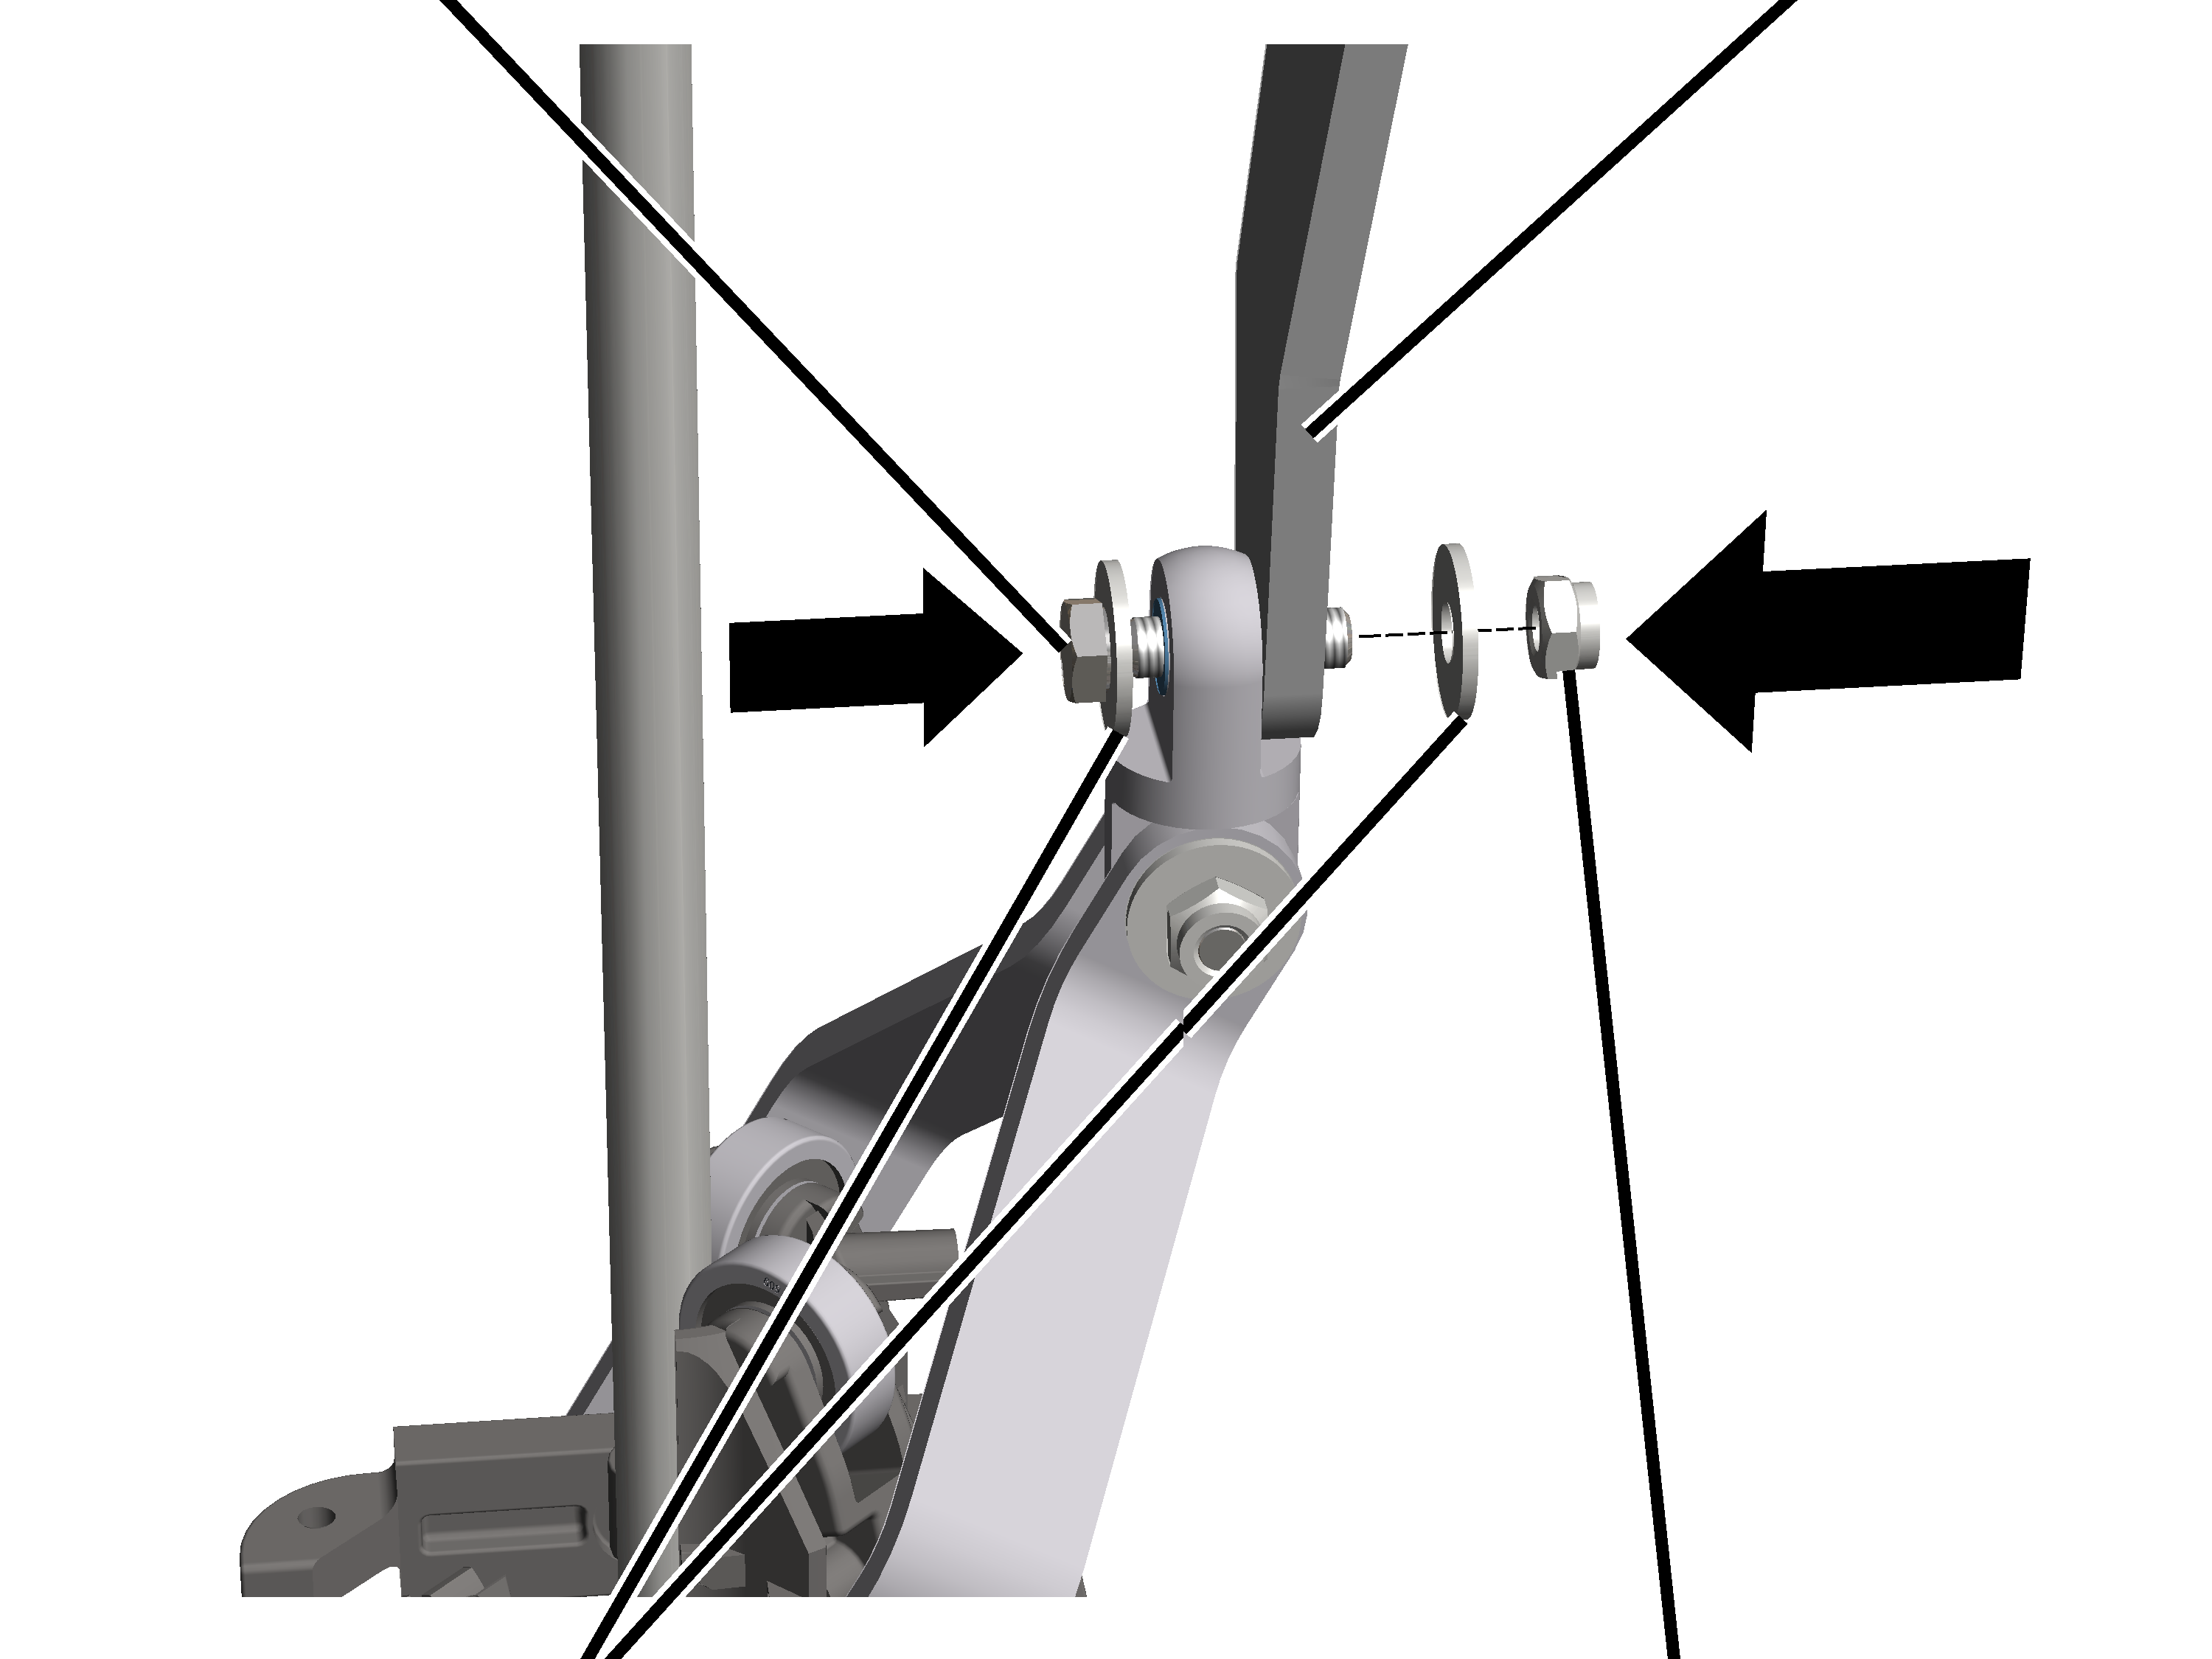
- Työnnä kuusioruuvi M6x25 aluslaatan kanssa kannatinvarren ristiripustuksen ja pidikkeen läpi.
- Työnnä mutteri M6 aluslaatan kanssa kuusioruuviin M6x25 ja kiristä. 10 Nm.
Puoliympyräkannatin kannatinvarrella
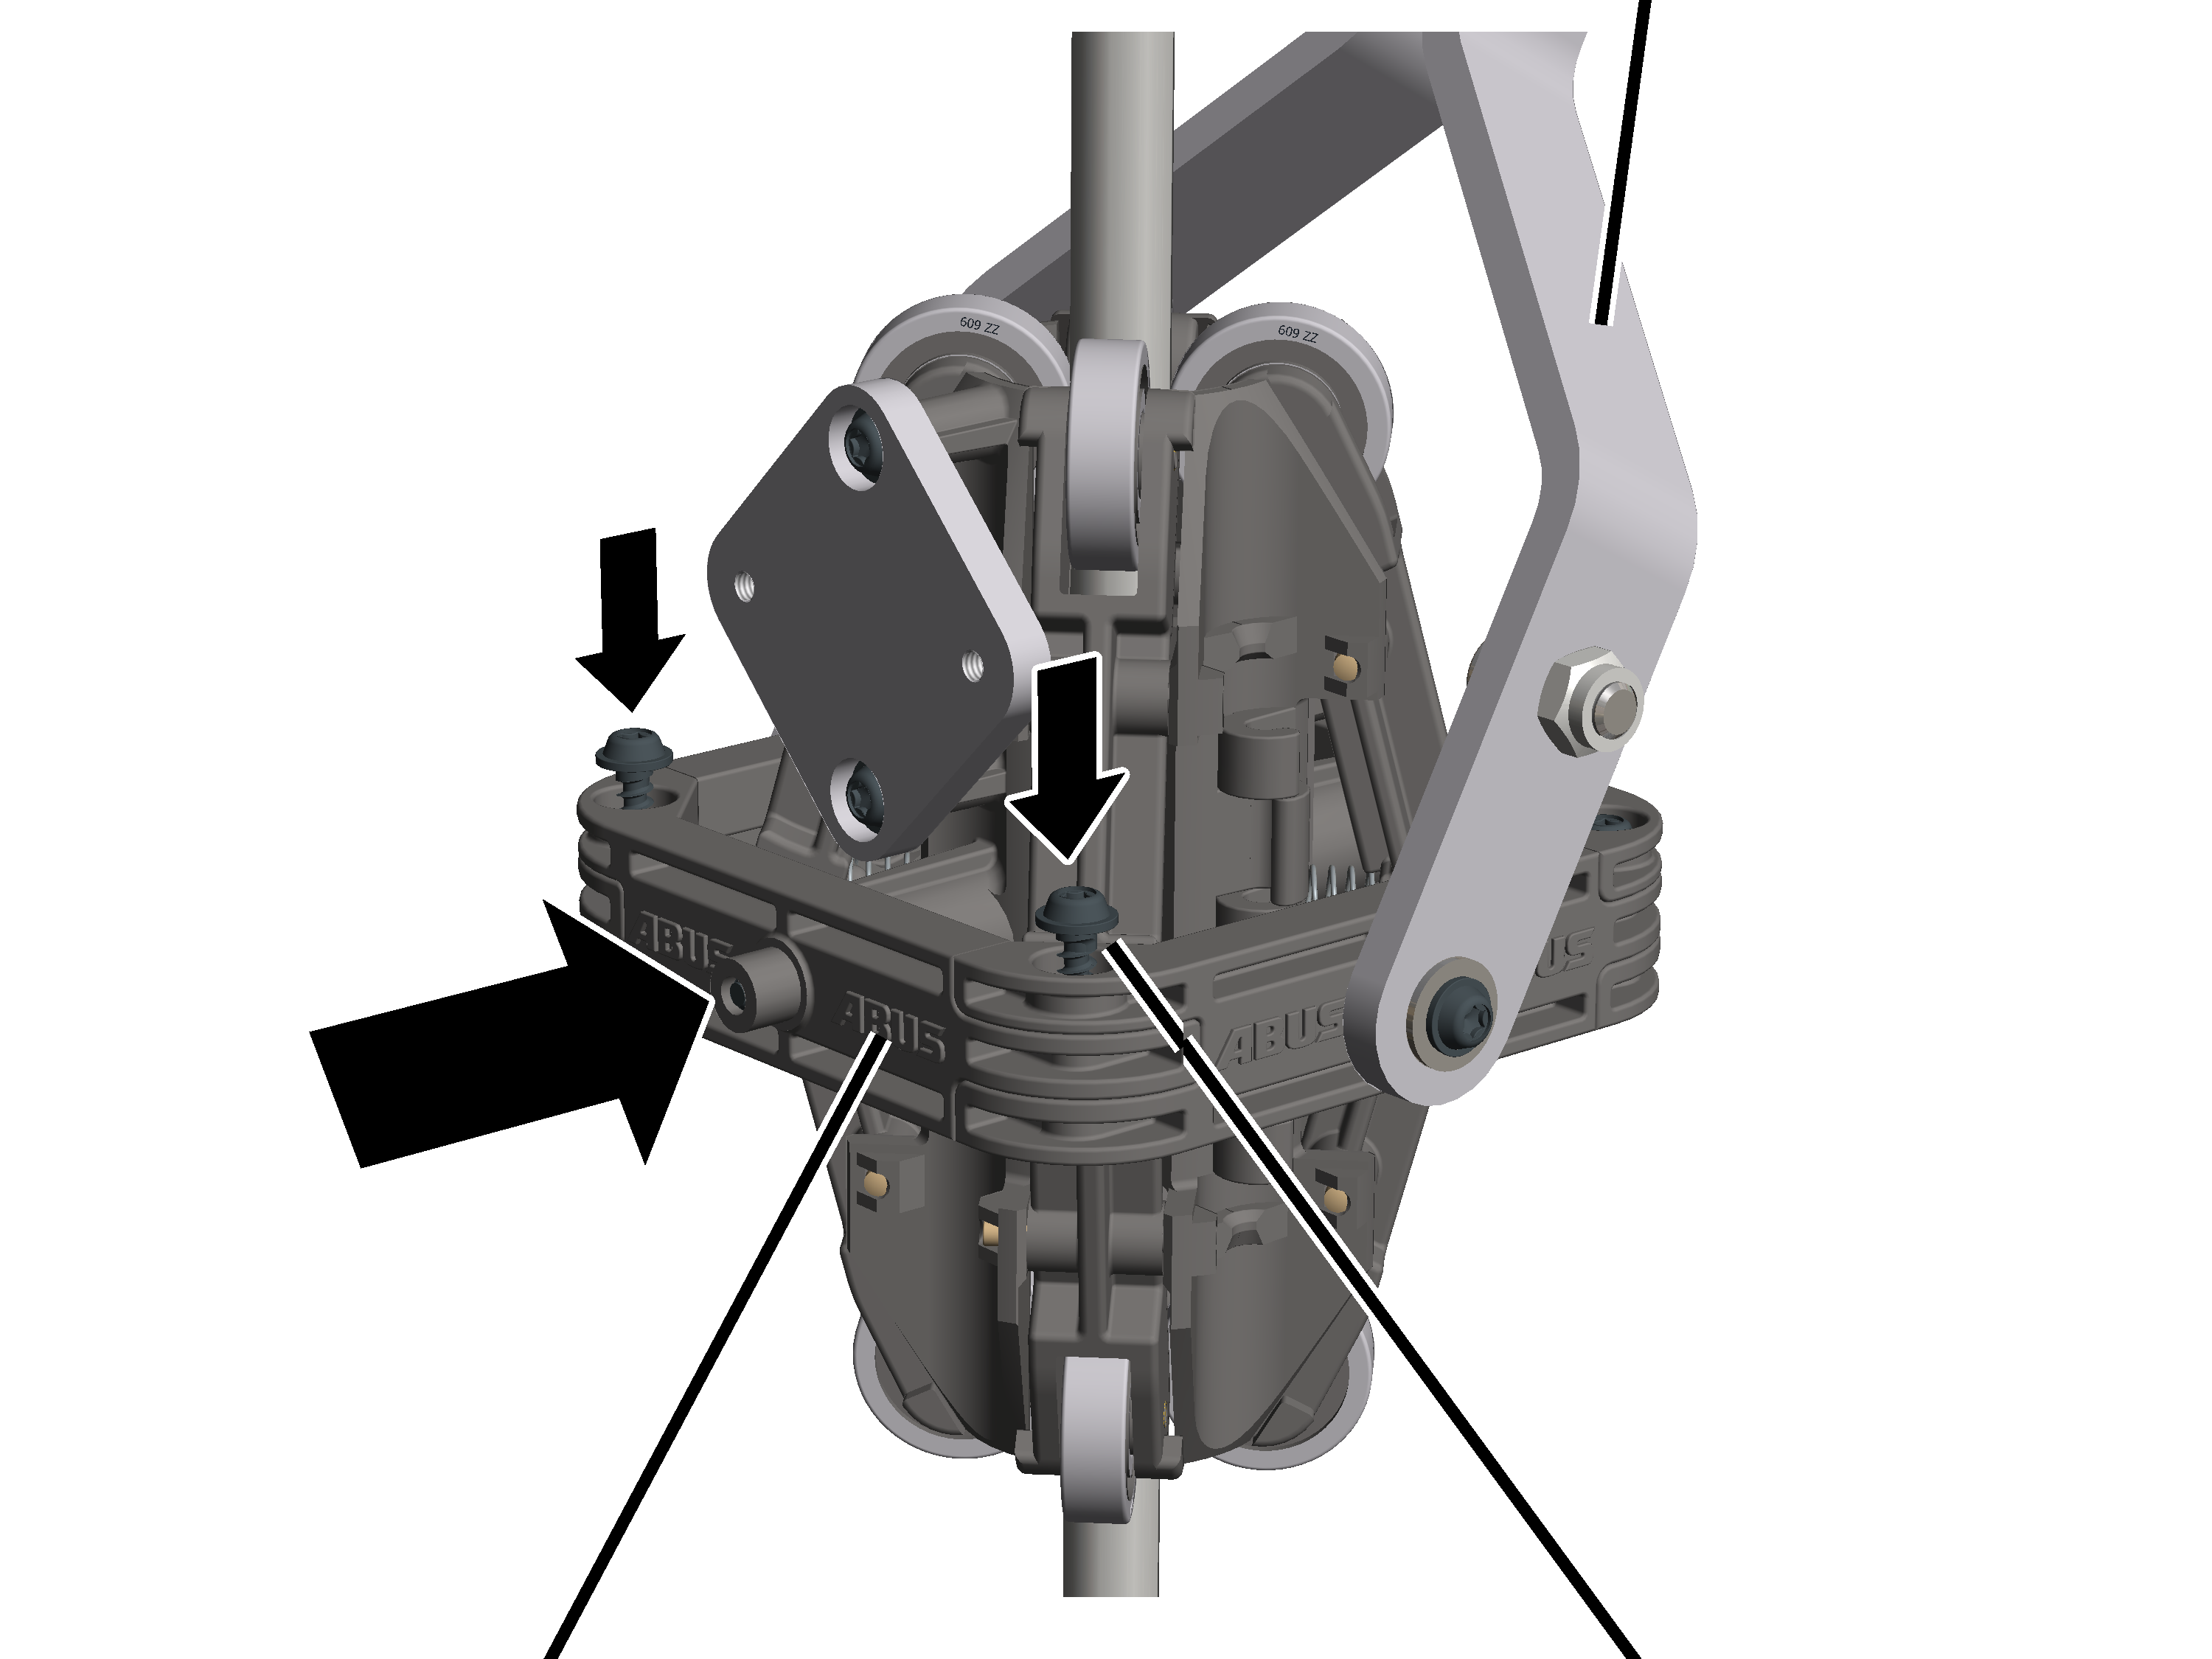
- Ruuvaa aiemmin irrotettu puoliympyräkannatin jo asennettuun kannatinvarrelliseen puoliympyräkannattimeen, käyttämällä linssikantaruuveja K4x17 (2x). 1 Nm.
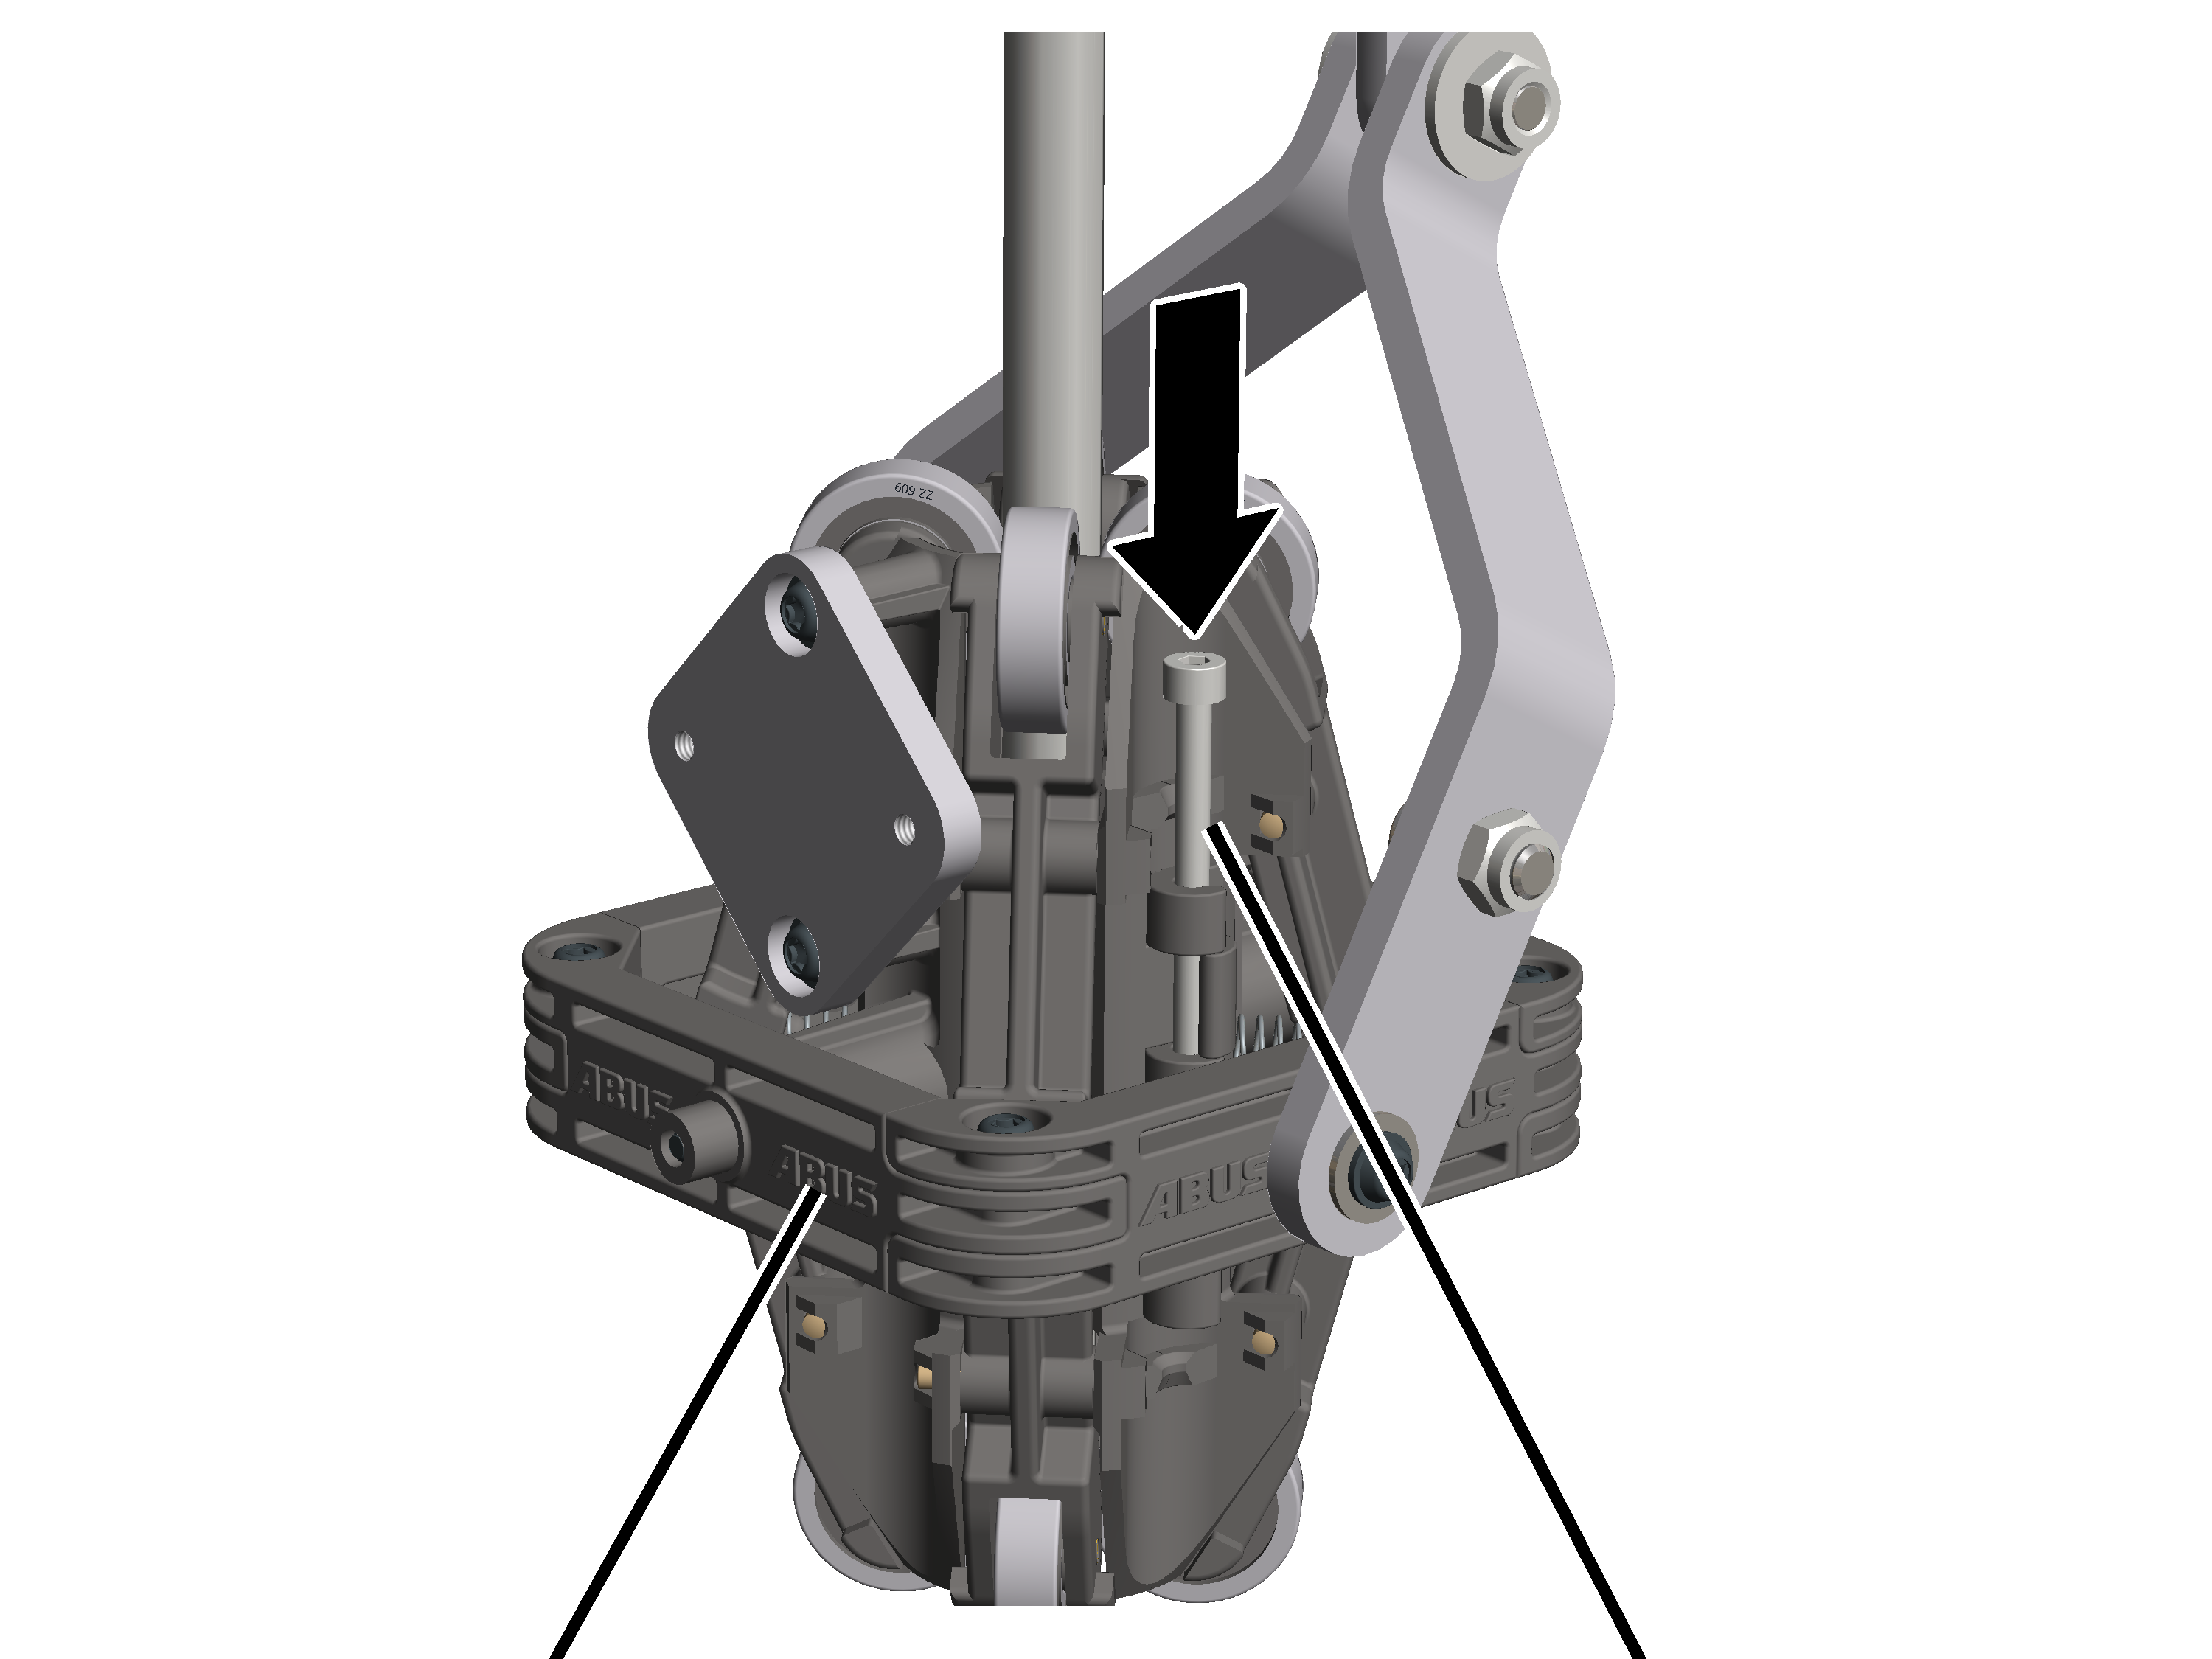
- Työnnä nastat (2x) lukituksen yli puoliympyräkannattimiin vasteeseen saakka.
Vaijerin kallistusmittariLevy
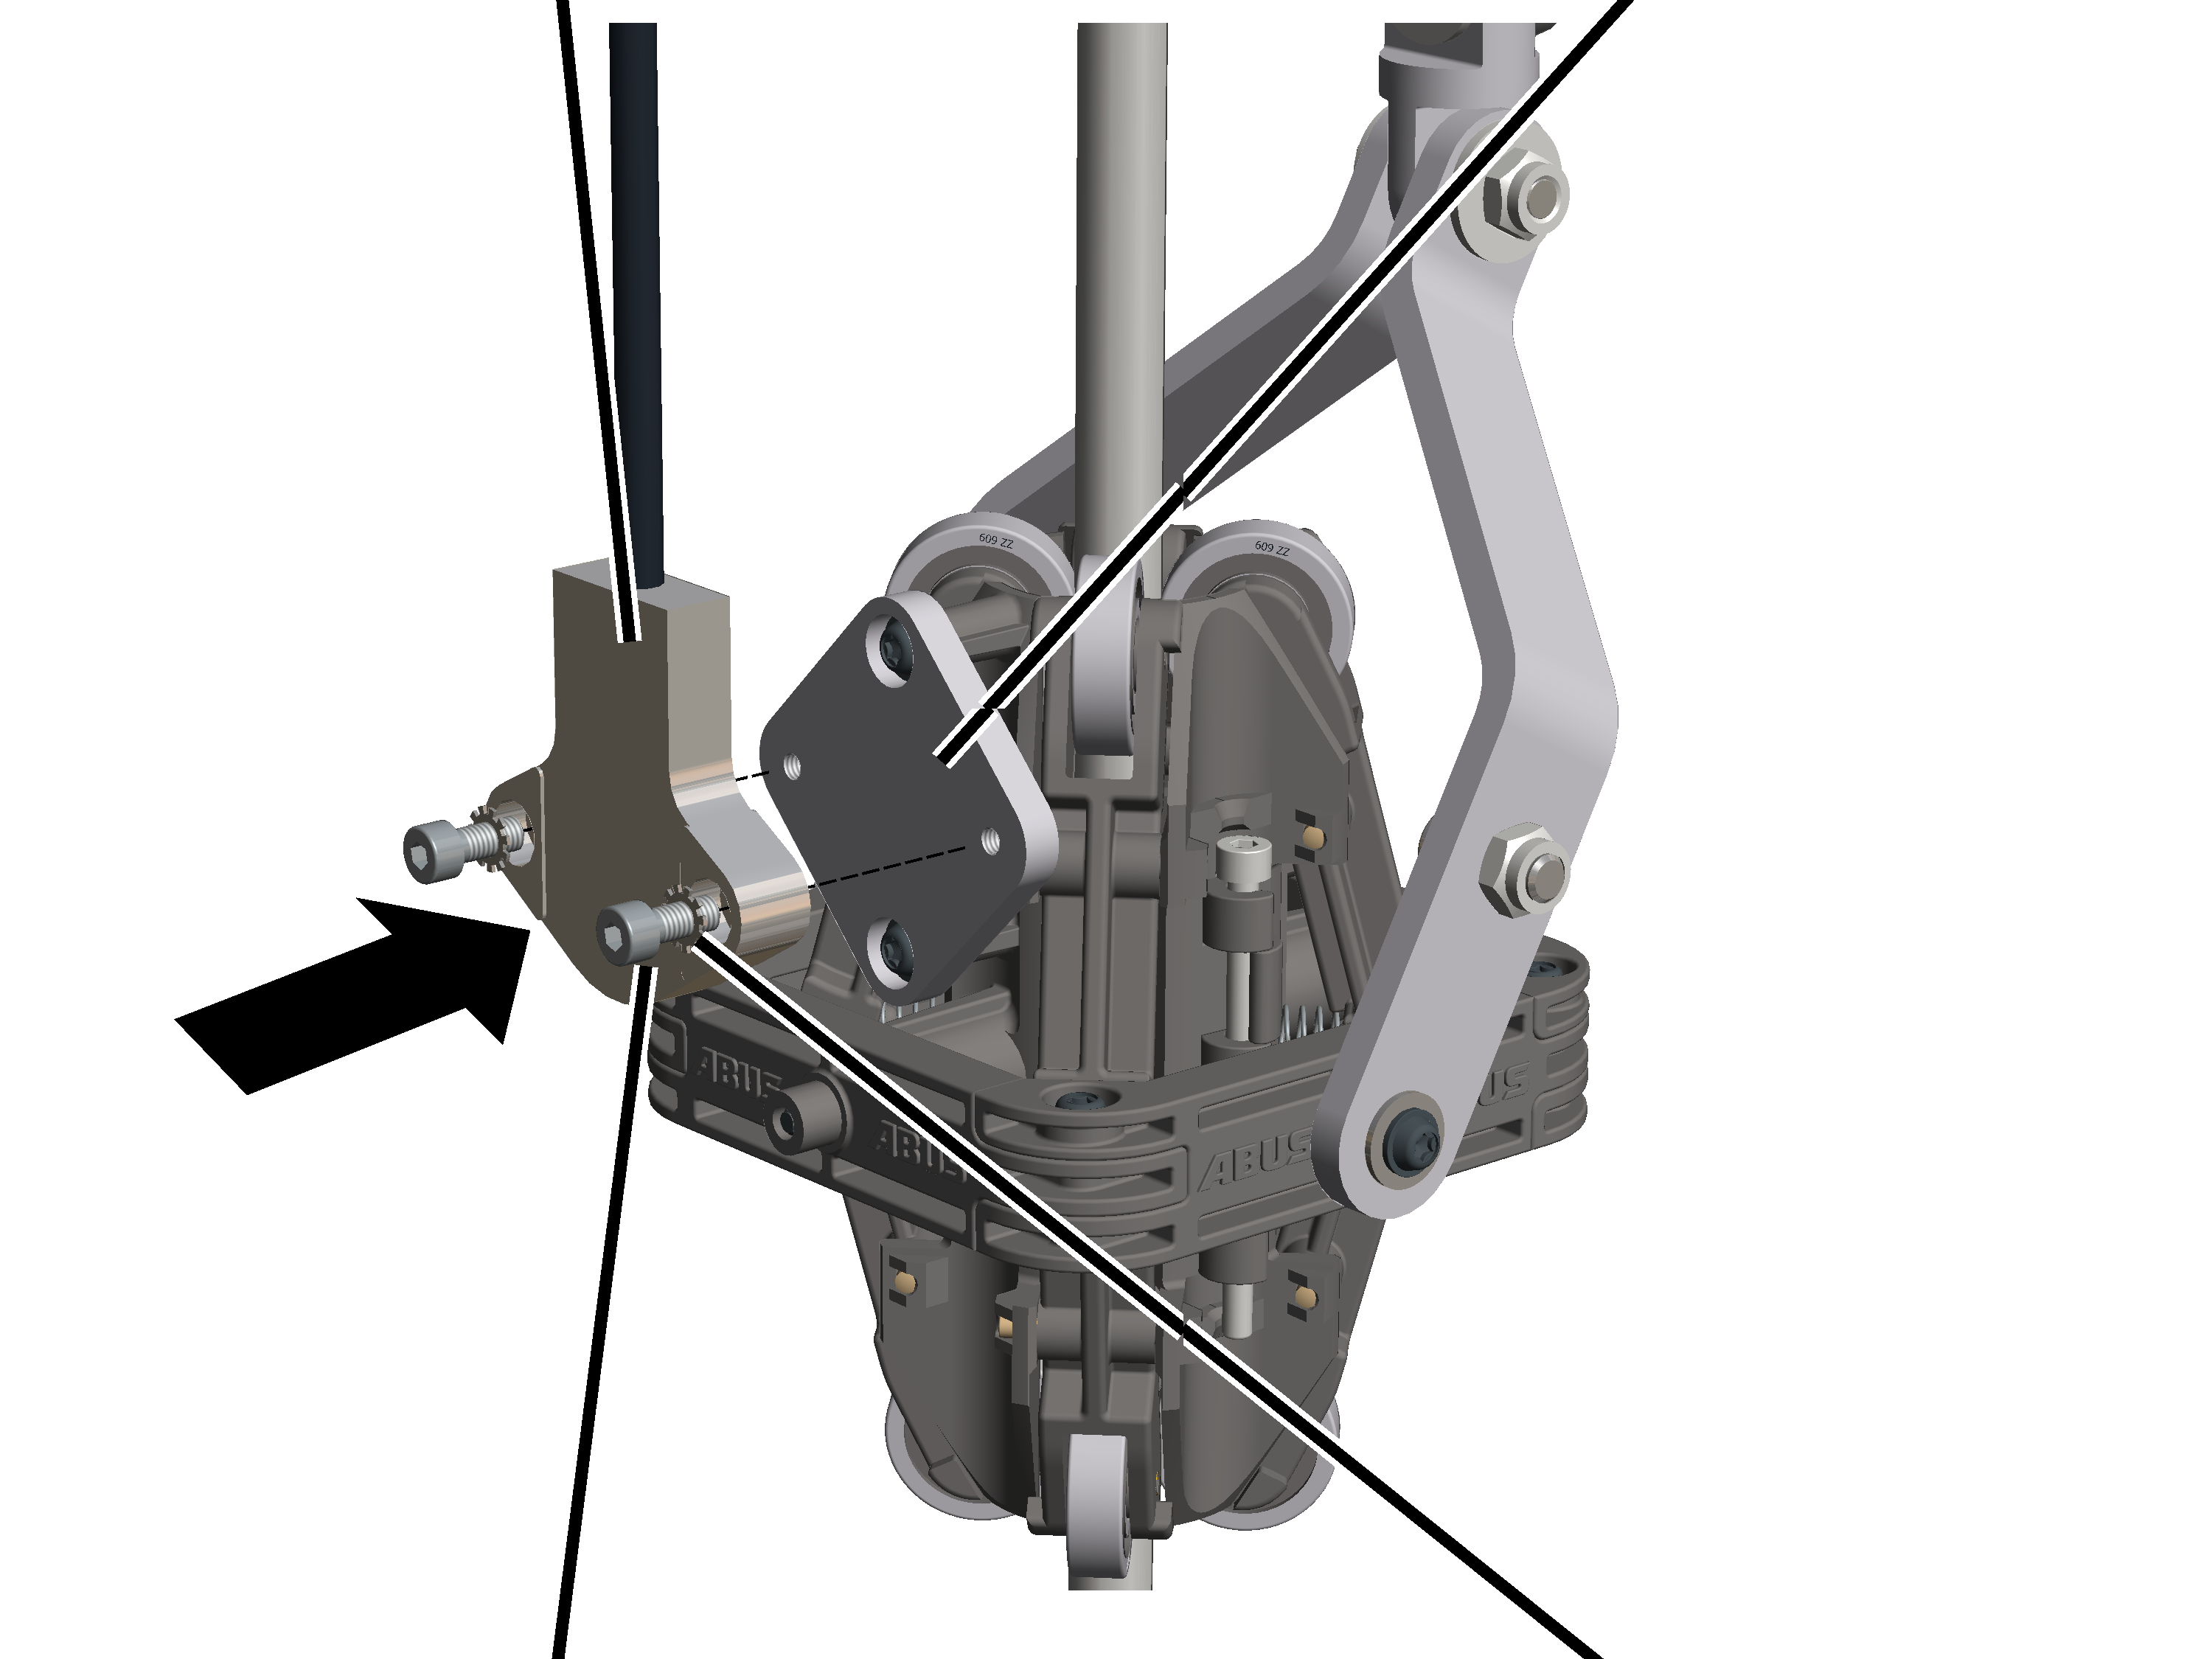
- Ruuvaa kallistusmittari kuusiokolouuveilla M4x12 (2x) ja lukkoaluslevyillä (2x) kiinni vaijerikulman seurantalaiteen levyyn. 3 Nm.
Vain vaijerinostimella D, jossa on ripustus 4/2 tai 8/2, ja tyypillä GM 7000
Vaijerinostimessa D GM 7000, jossa on 4/2- tai 8/2-ripustus, hitsauslevy on hitsattu ulkopuolelta taittopyörän palkin kannattimen sivuseinään, johon vaijerikulman seurantalaite kiinnitetään.
Hammastetut laipparuuvit M6x12Hitsauslevy
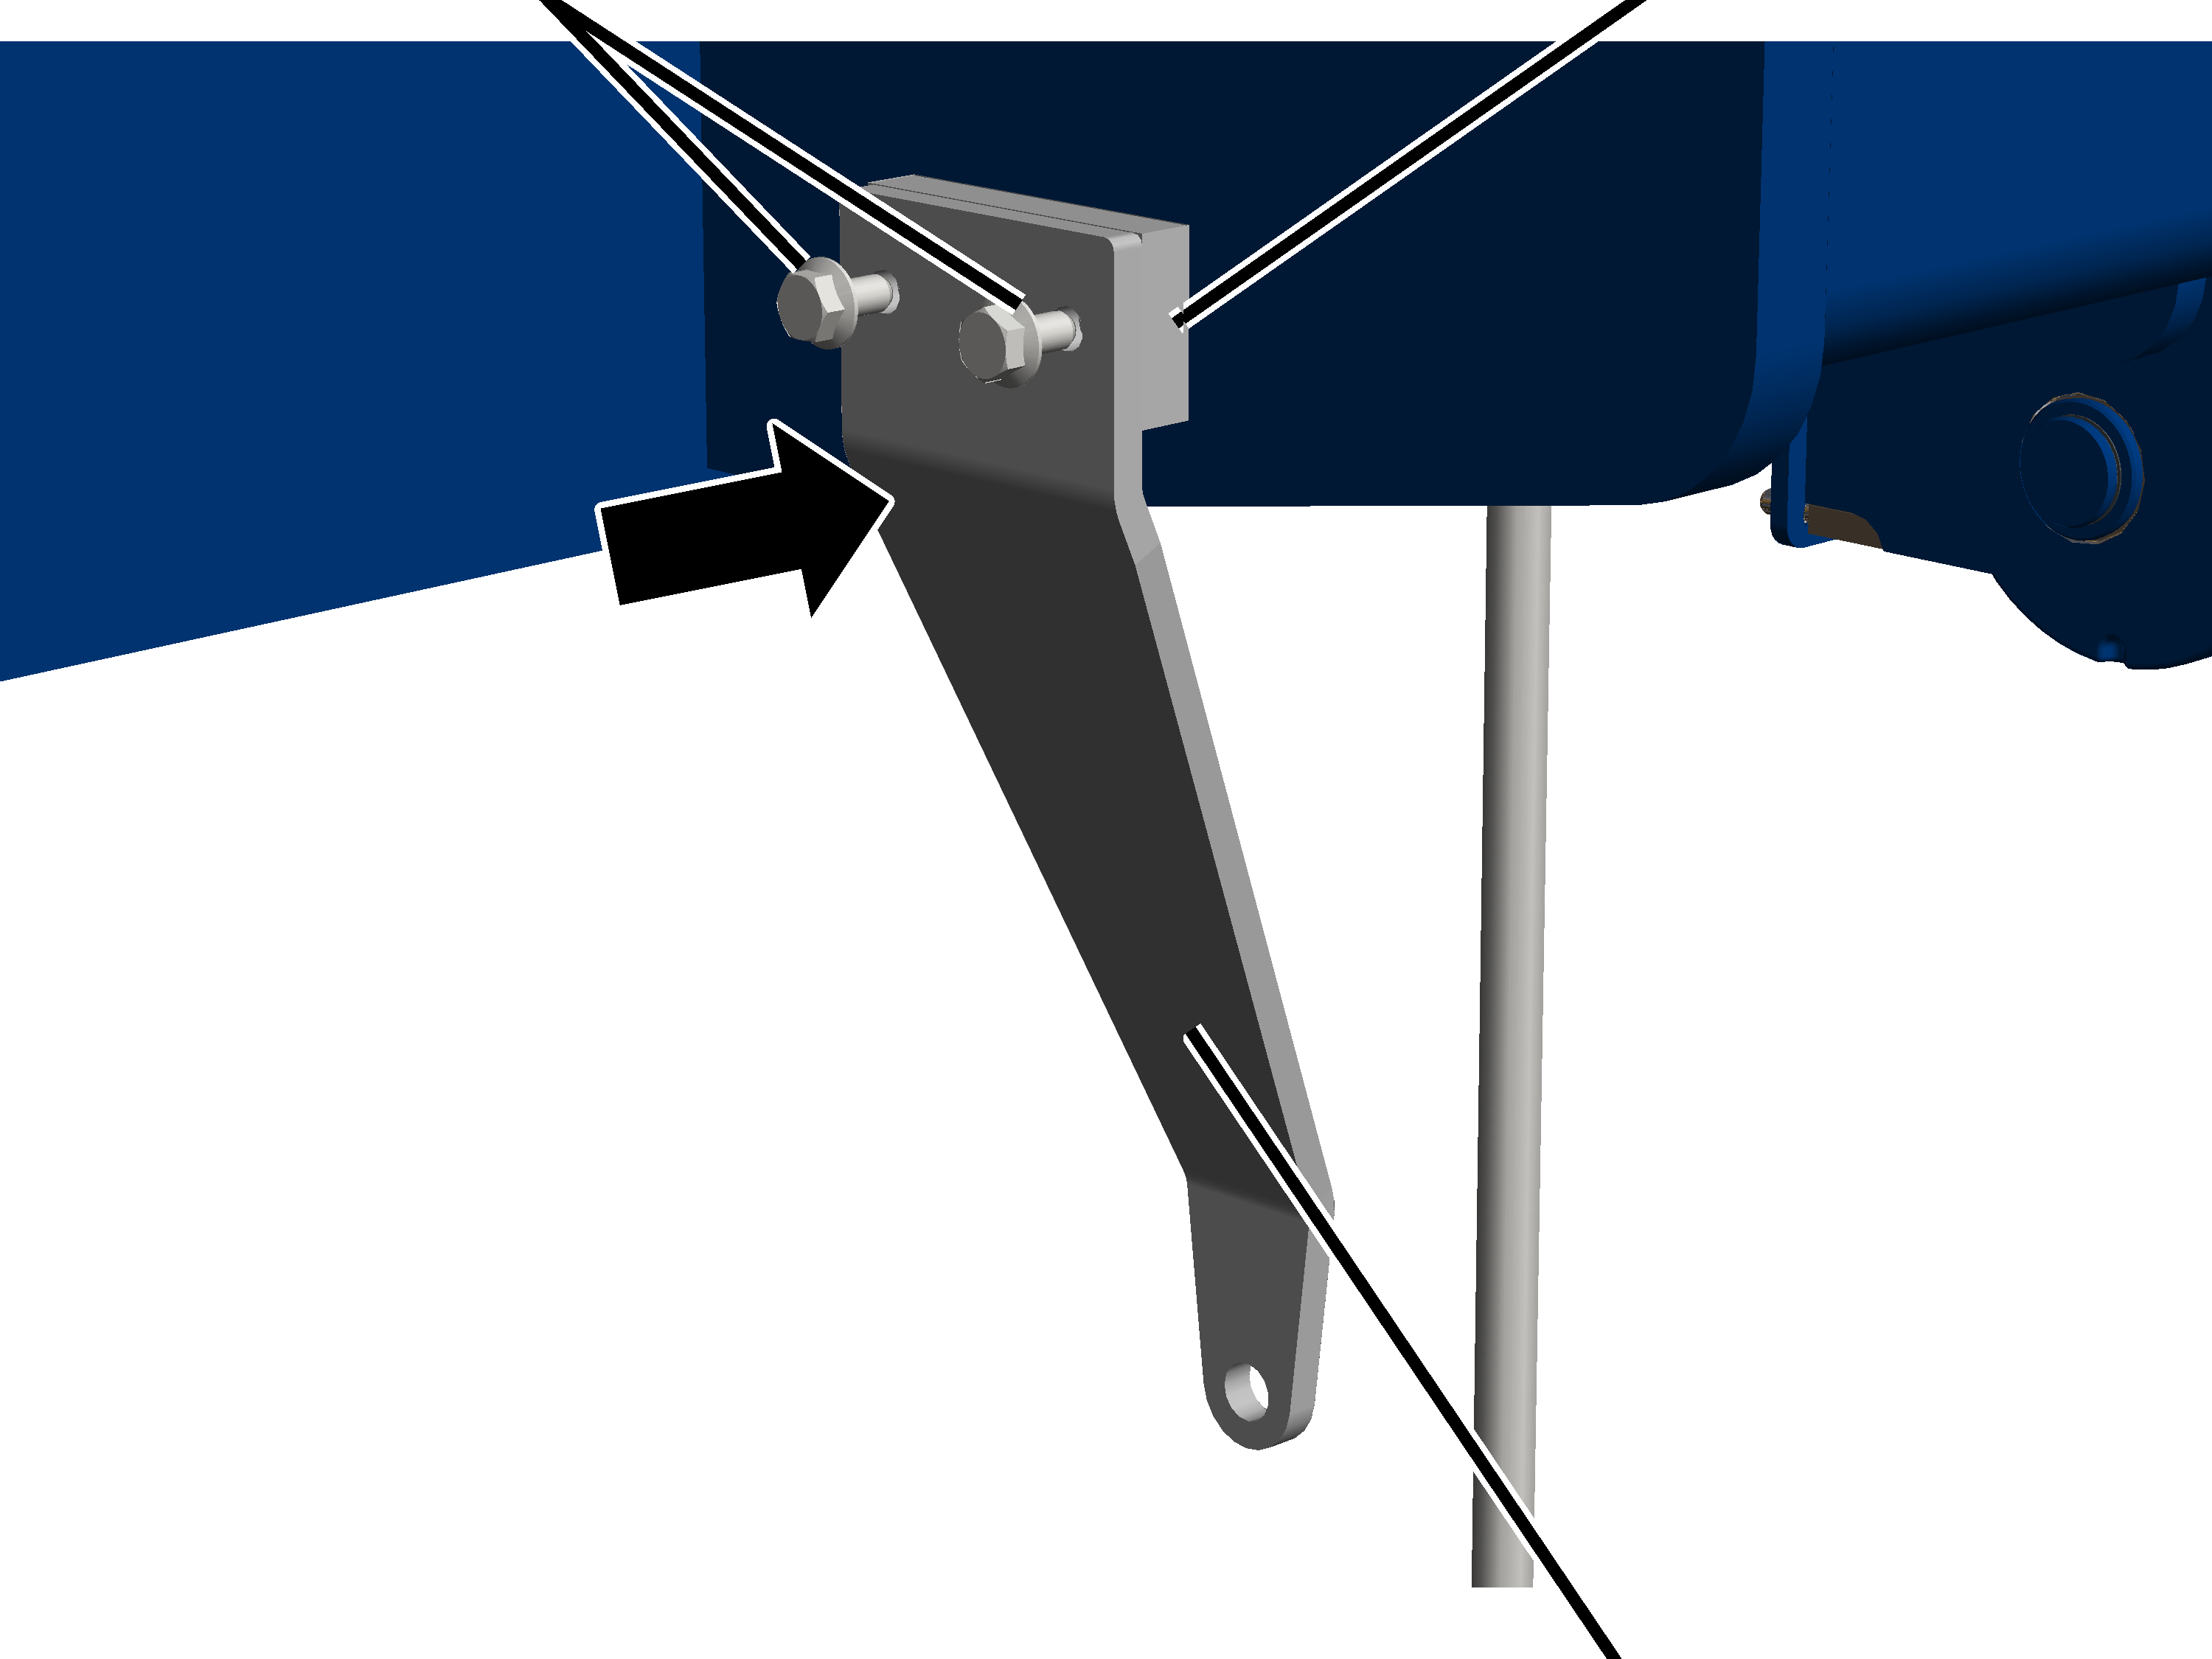
- Kiinnitä pidike hitsauslevyyn sivuseinän ulkopuolella hammastetuilla laipparuuveilla M6x12 (2x). 19 Nm.
Kuusioruuvi M6x25Pidike
- Työnnä kuusioruuvi M6x25 aluslaatan kanssa kannatinvarren ristiripustuksen ja pidikkeen läpi.
- Työnnä mutteri M6 aluslaatan kanssa kuusioruuviin M6x25 ja kiristä. 10 Nm.
Puoliympyräkannatin kannatinvarrella
- Ruuvaa puoliympyräkannatin kiinni kannatinvarrelliseen puoliympyräkannattimeen linssikantaruuveilla K4x17 (2x). 1 Nm.
- Työnnä nastat (2x) lukituksen yli puoliympyräkannattimiin vasteeseen saakka.
Vaijerin kallistusmittariLevy
- Ruuvaa kallistusmittari kuusiokolouuveilla M4x12 (2x) ja lukkoaluslevyillä (2x) kiinni vaijerikulman seurantalaiteen levyyn. 10 Nm.
Vain vaijerinostimessa Z
Z-tyypin vaijerinostimessa kulkuvaunun rungon alapuolelle on hitsattu hitsauslevy, johon vaijerikulman seurantalaite kiinnitetään.
Hitsauslevy
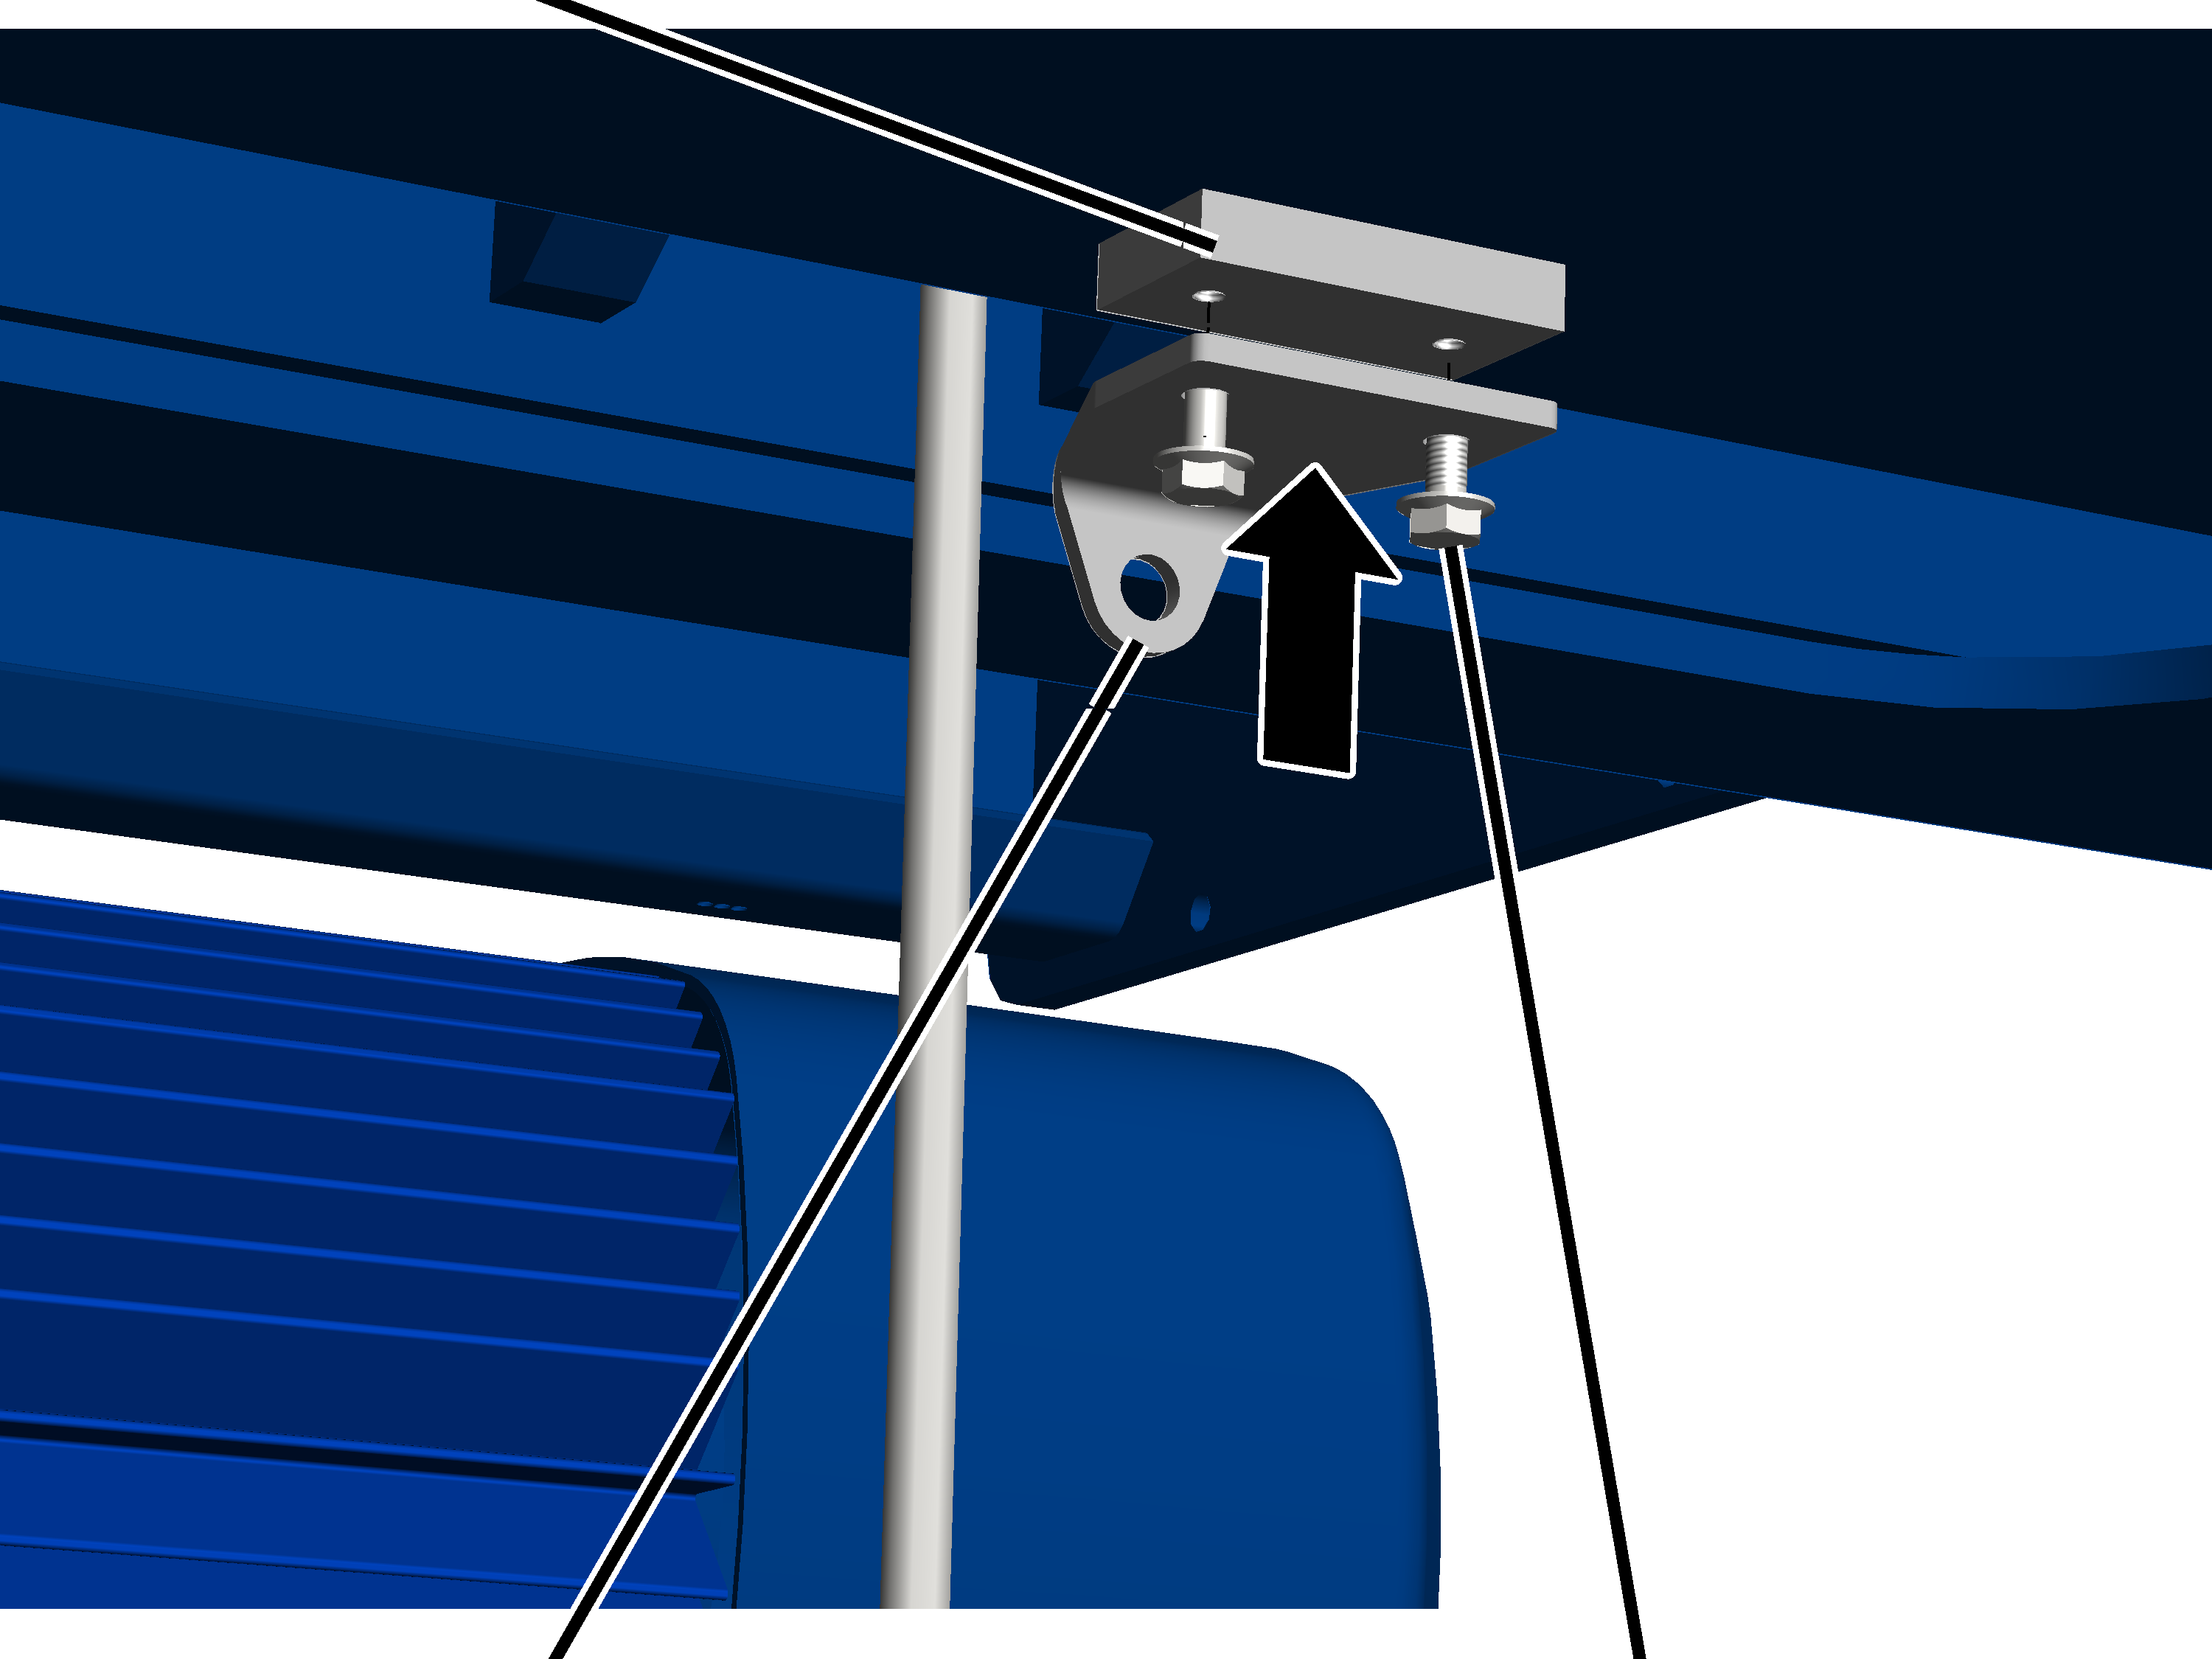
- Kiinnitä pidike hitsauslevyyn sivuseinän laipparuuveilla M6x12 (2x). 19 Nm.
Kuusioruuvi M6x25Aluslaatta
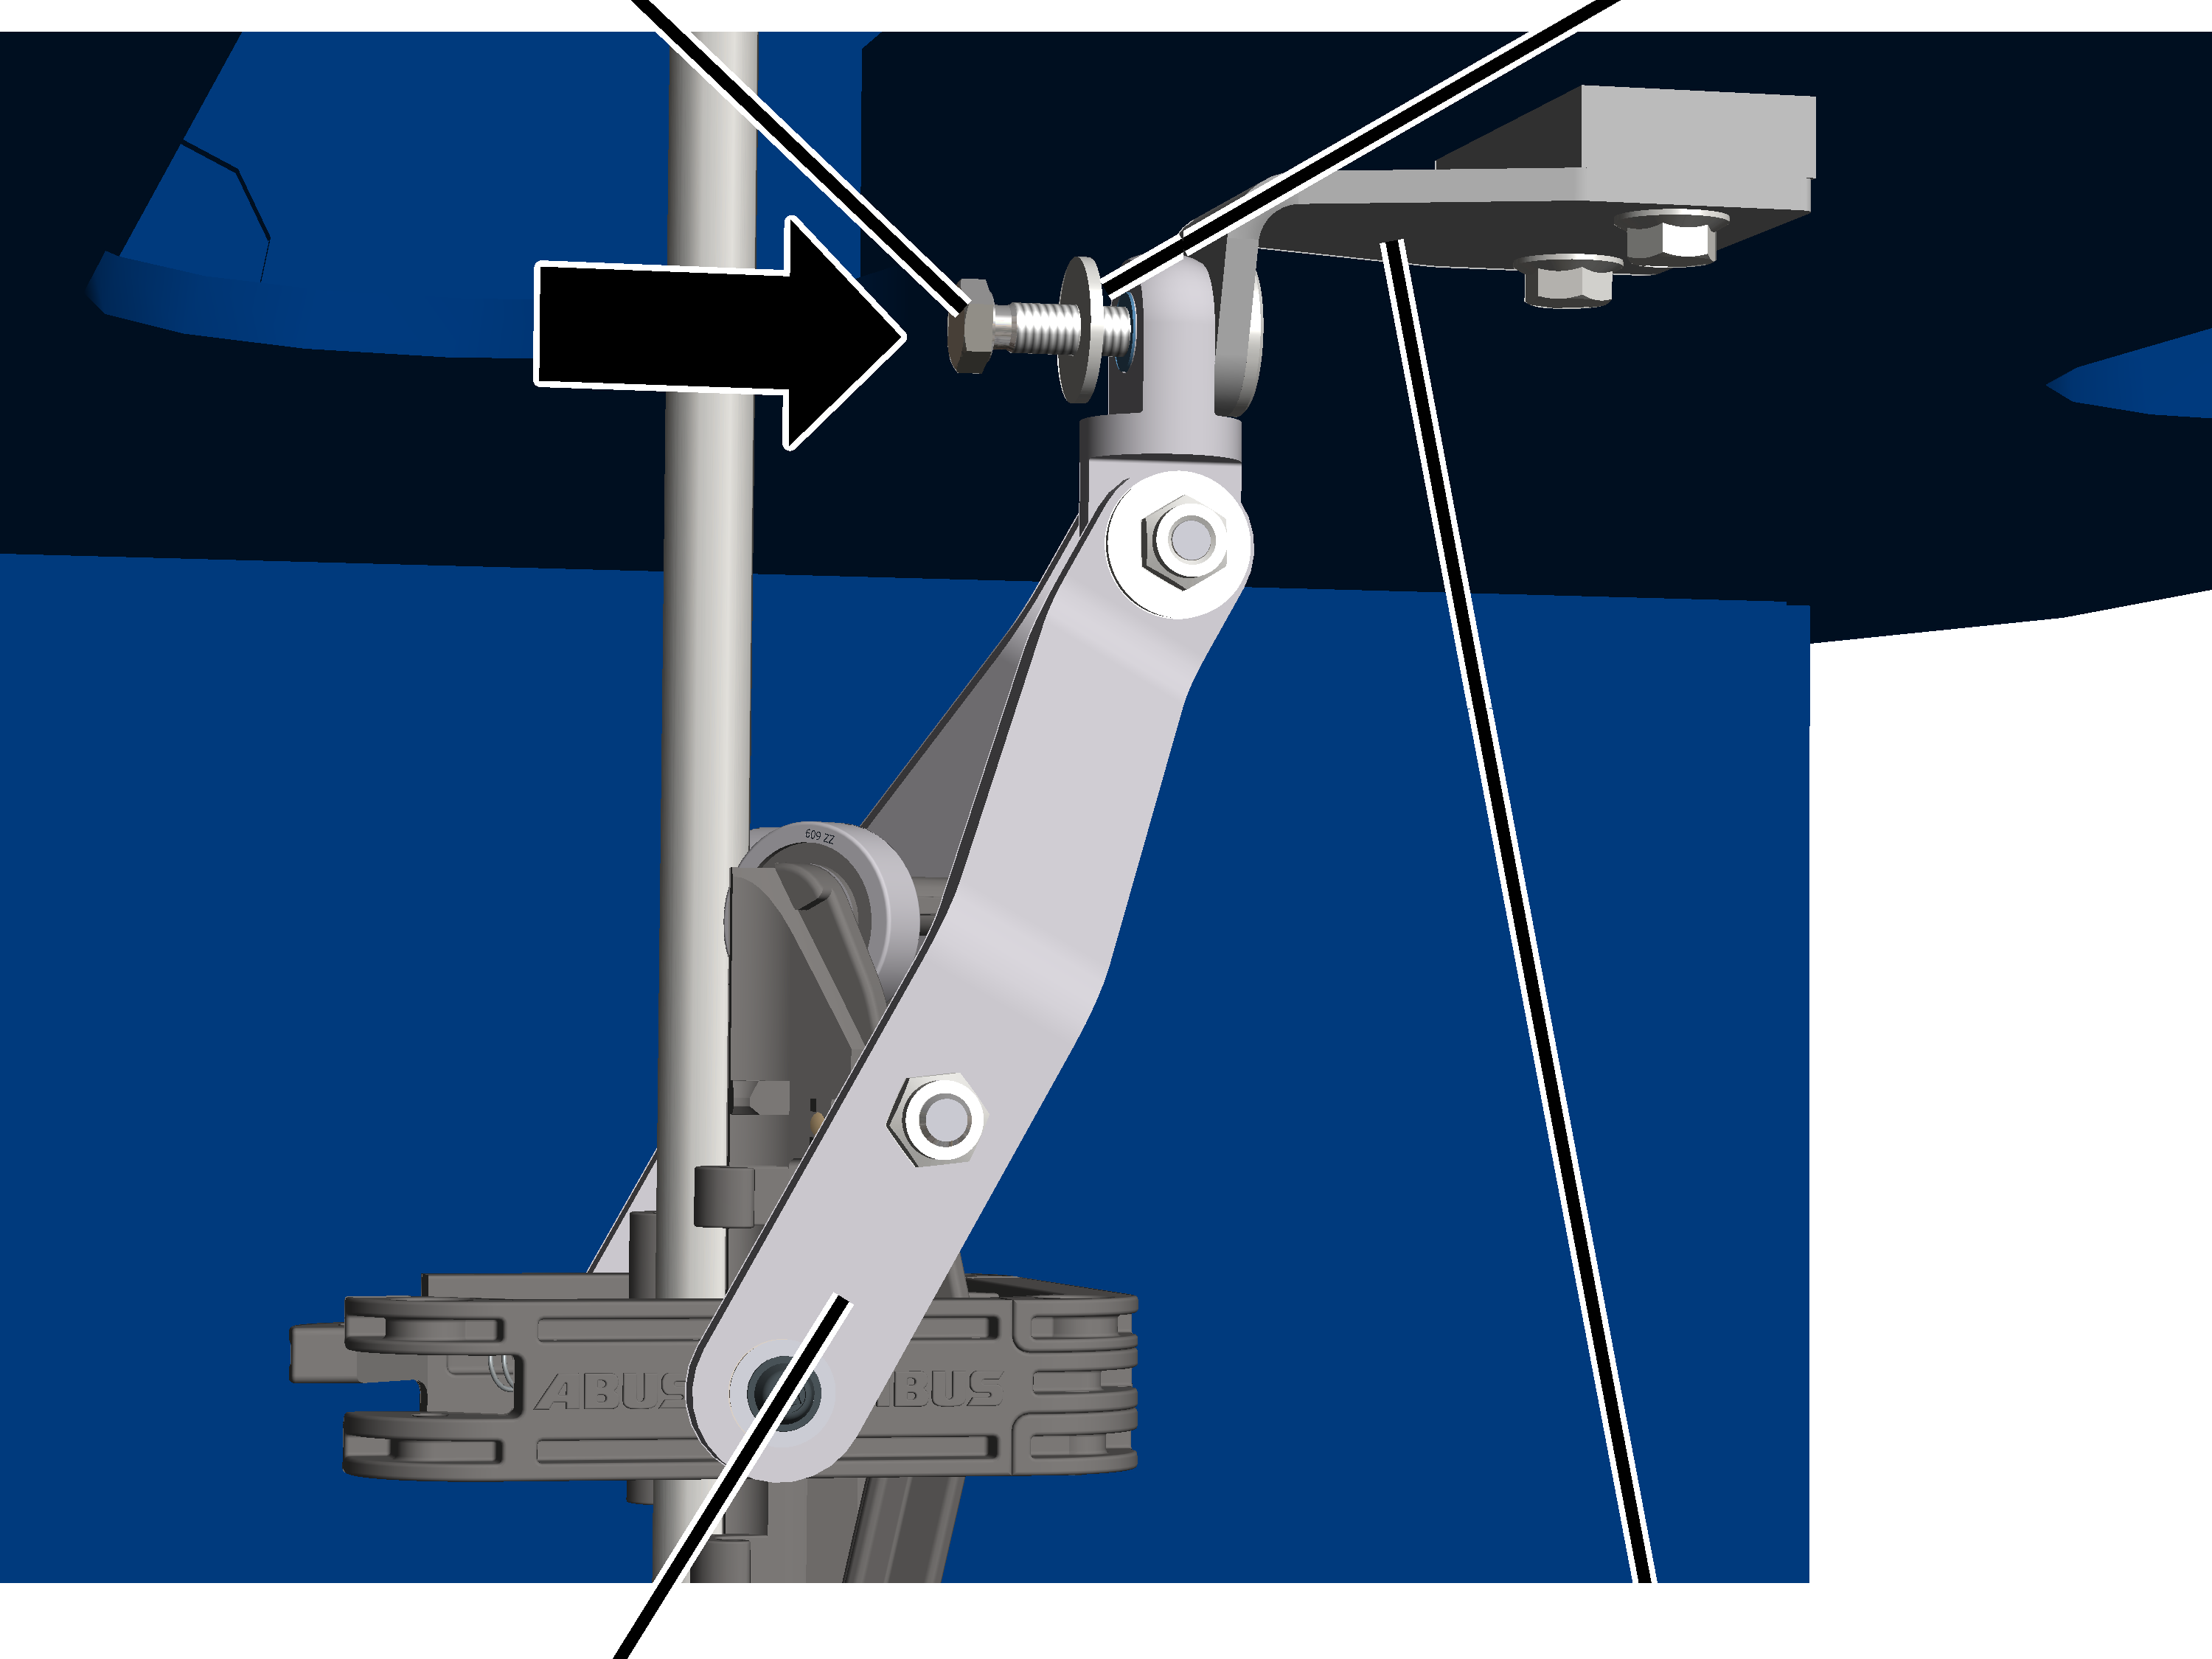
- Työnnä kuusioruuvi M6x25 aluslaatan kanssa kannatinvarren ristiripustuksen ja pidikkeen läpi.
Aluslaatta
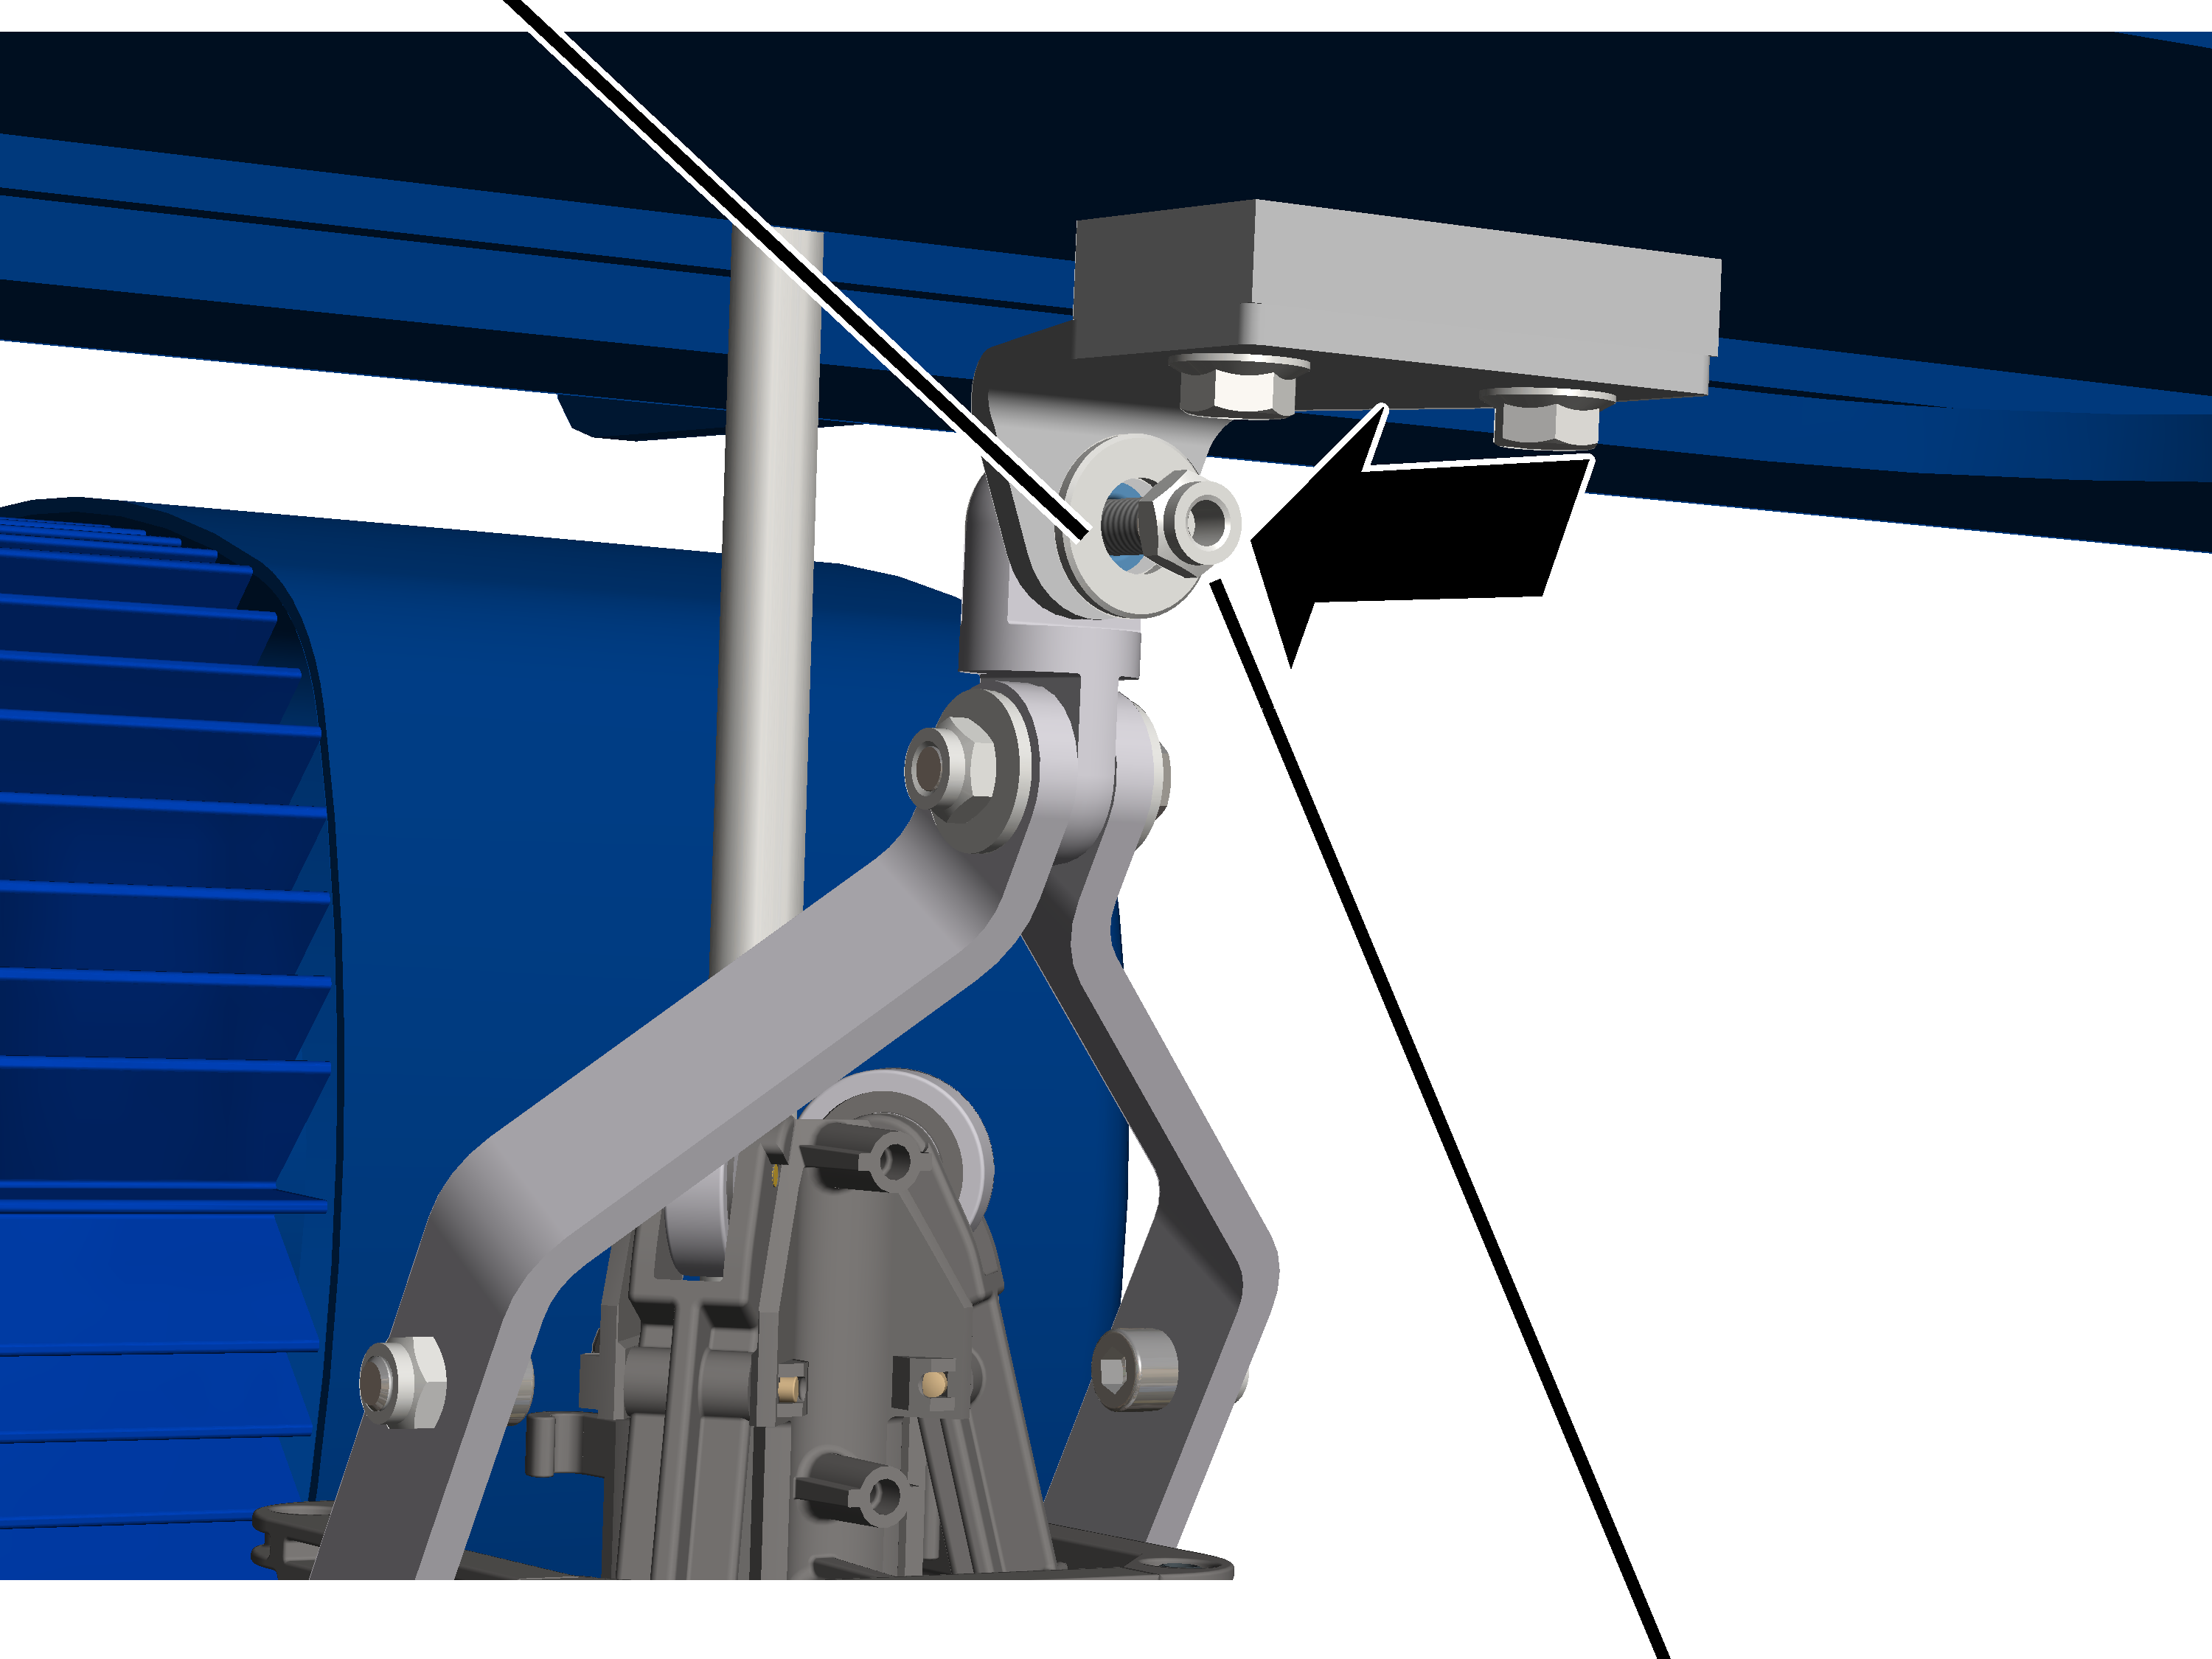
- Työnnä mutteri M6 aluslaatan kanssa kuusioruuviin M6x25 ja kiristä. 10 Nm.
Puoliympyräkannatin
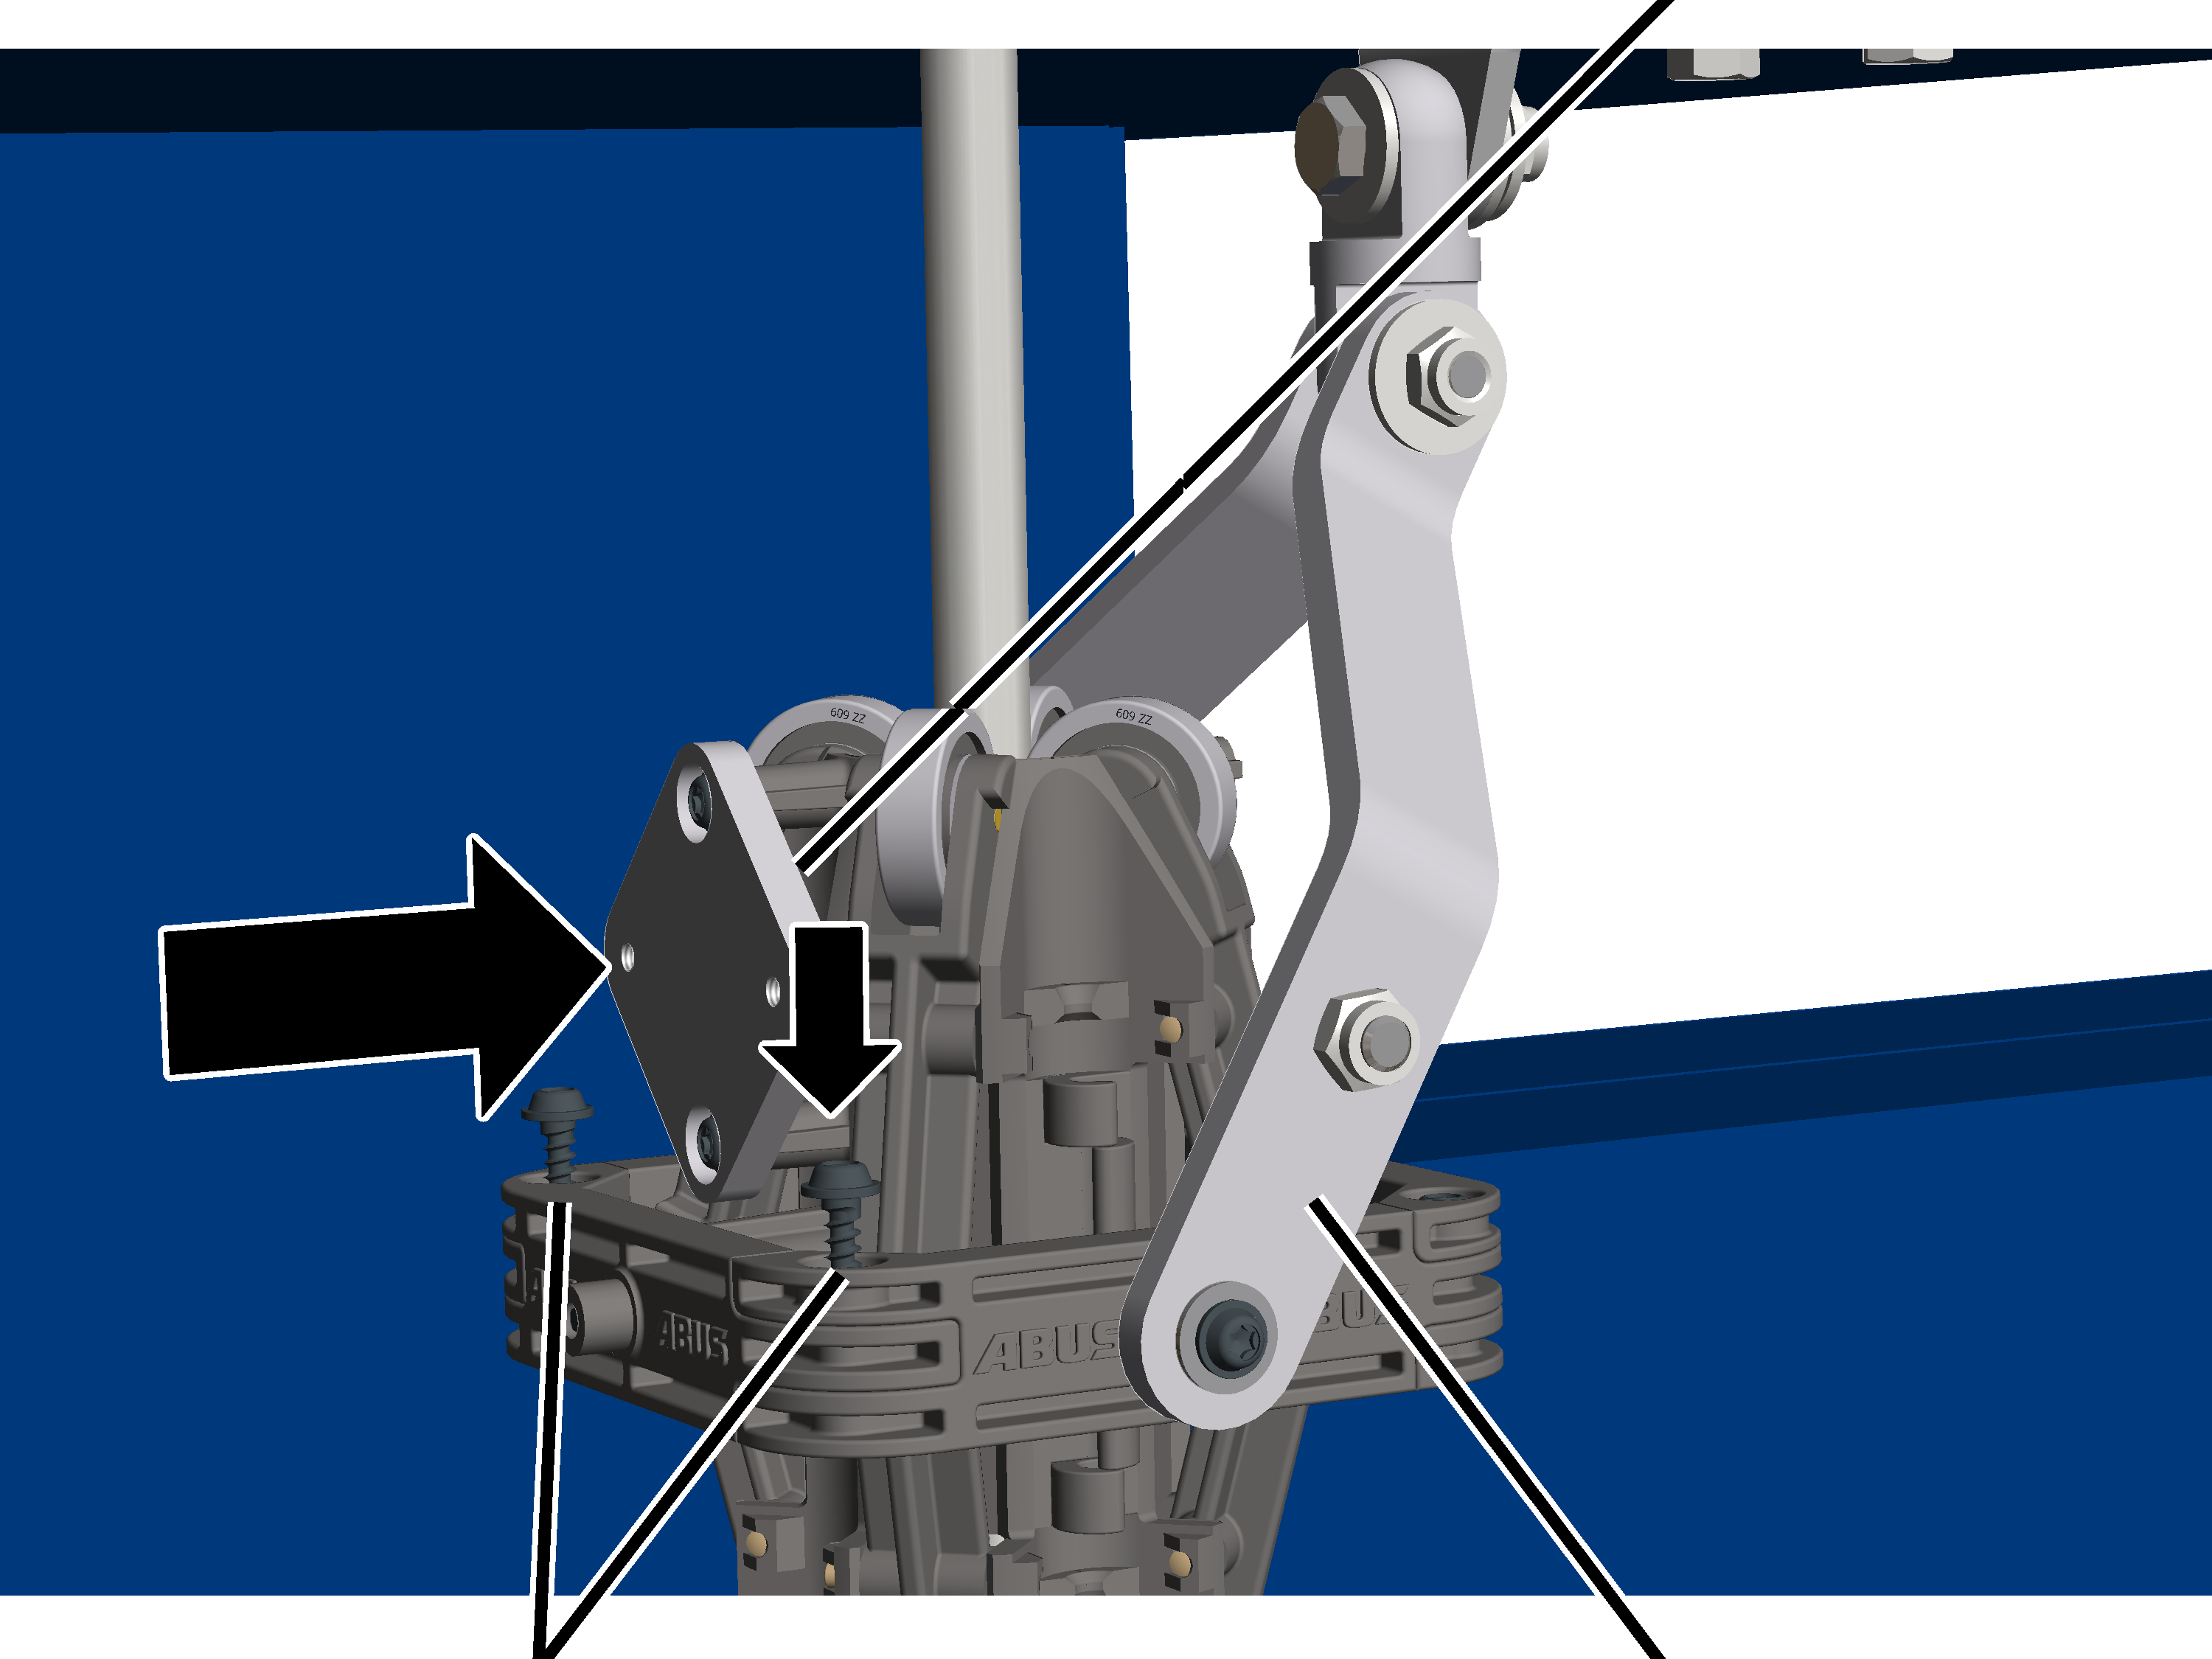
- Ruuvaa puoliympyräkannatin kiinni kannatinvarrelliseen puoliympyräkannattimeen linssikantaruuveilla K4x17. 1 Nm.
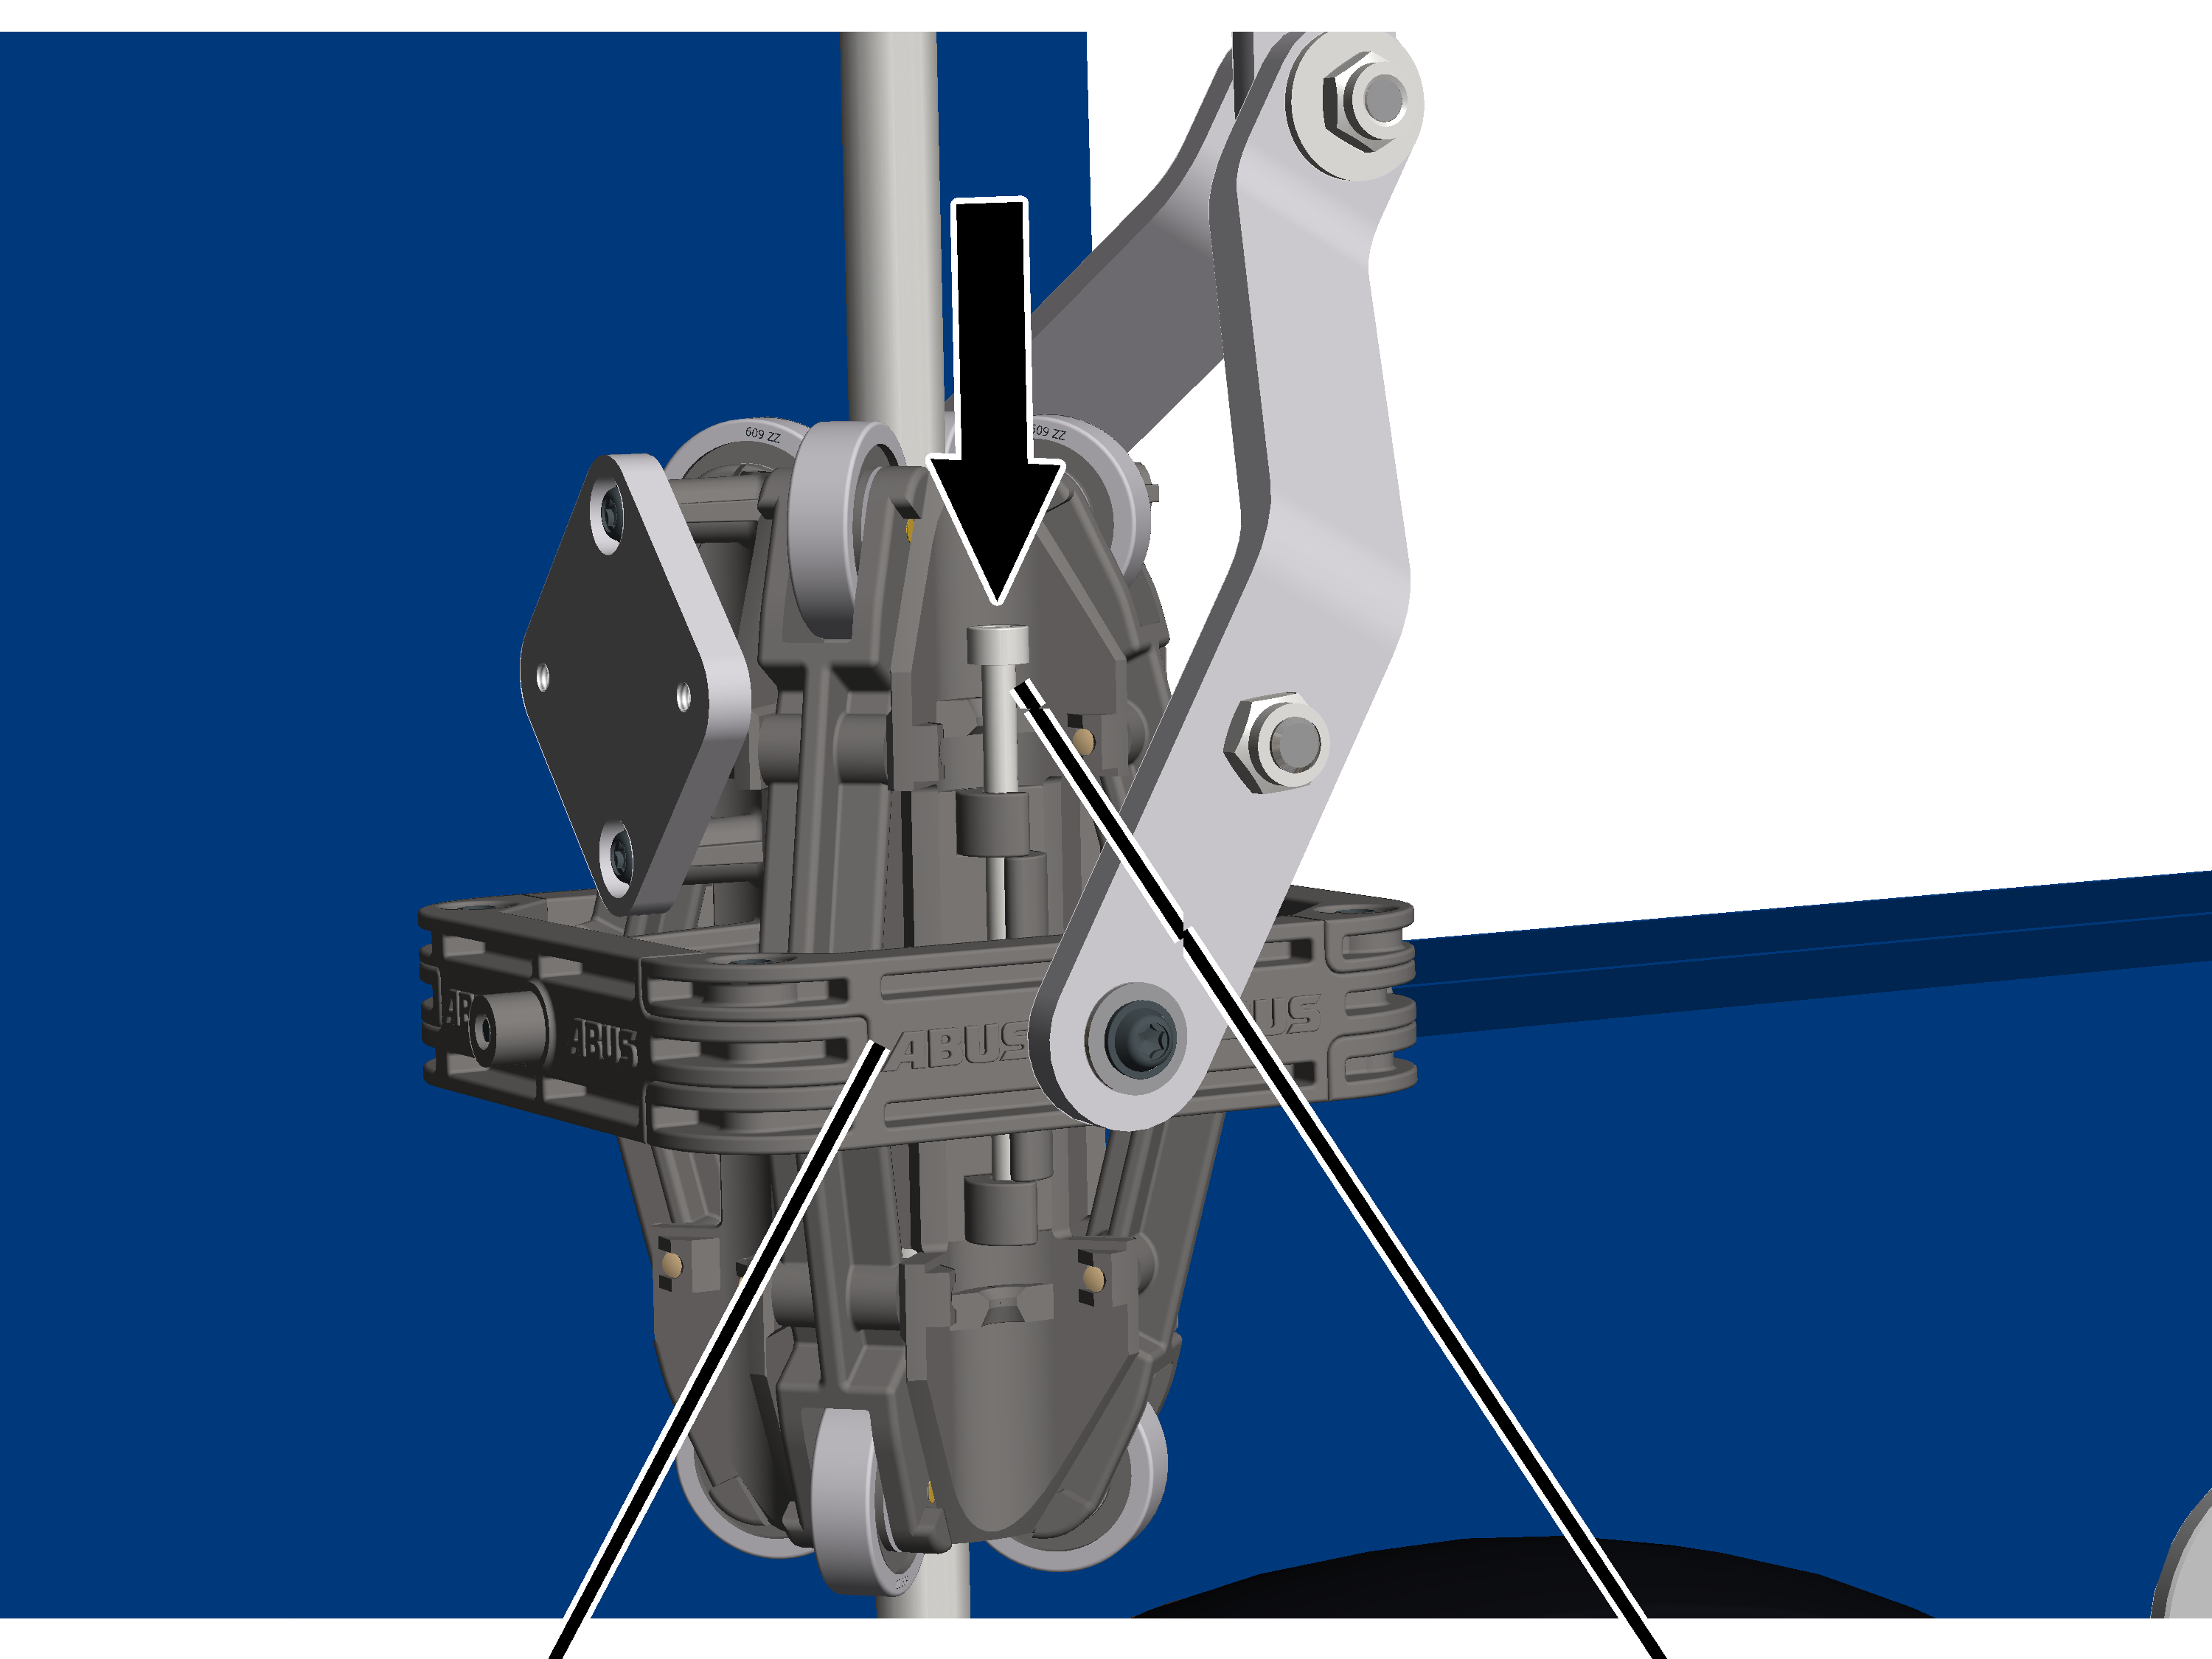
- Työnnä nastat (2x) lukituksen yli puoliympyräkannattimiin vasteeseen saakka.
Kuusiokoloruuvi M4x12Lukkoaluslevy
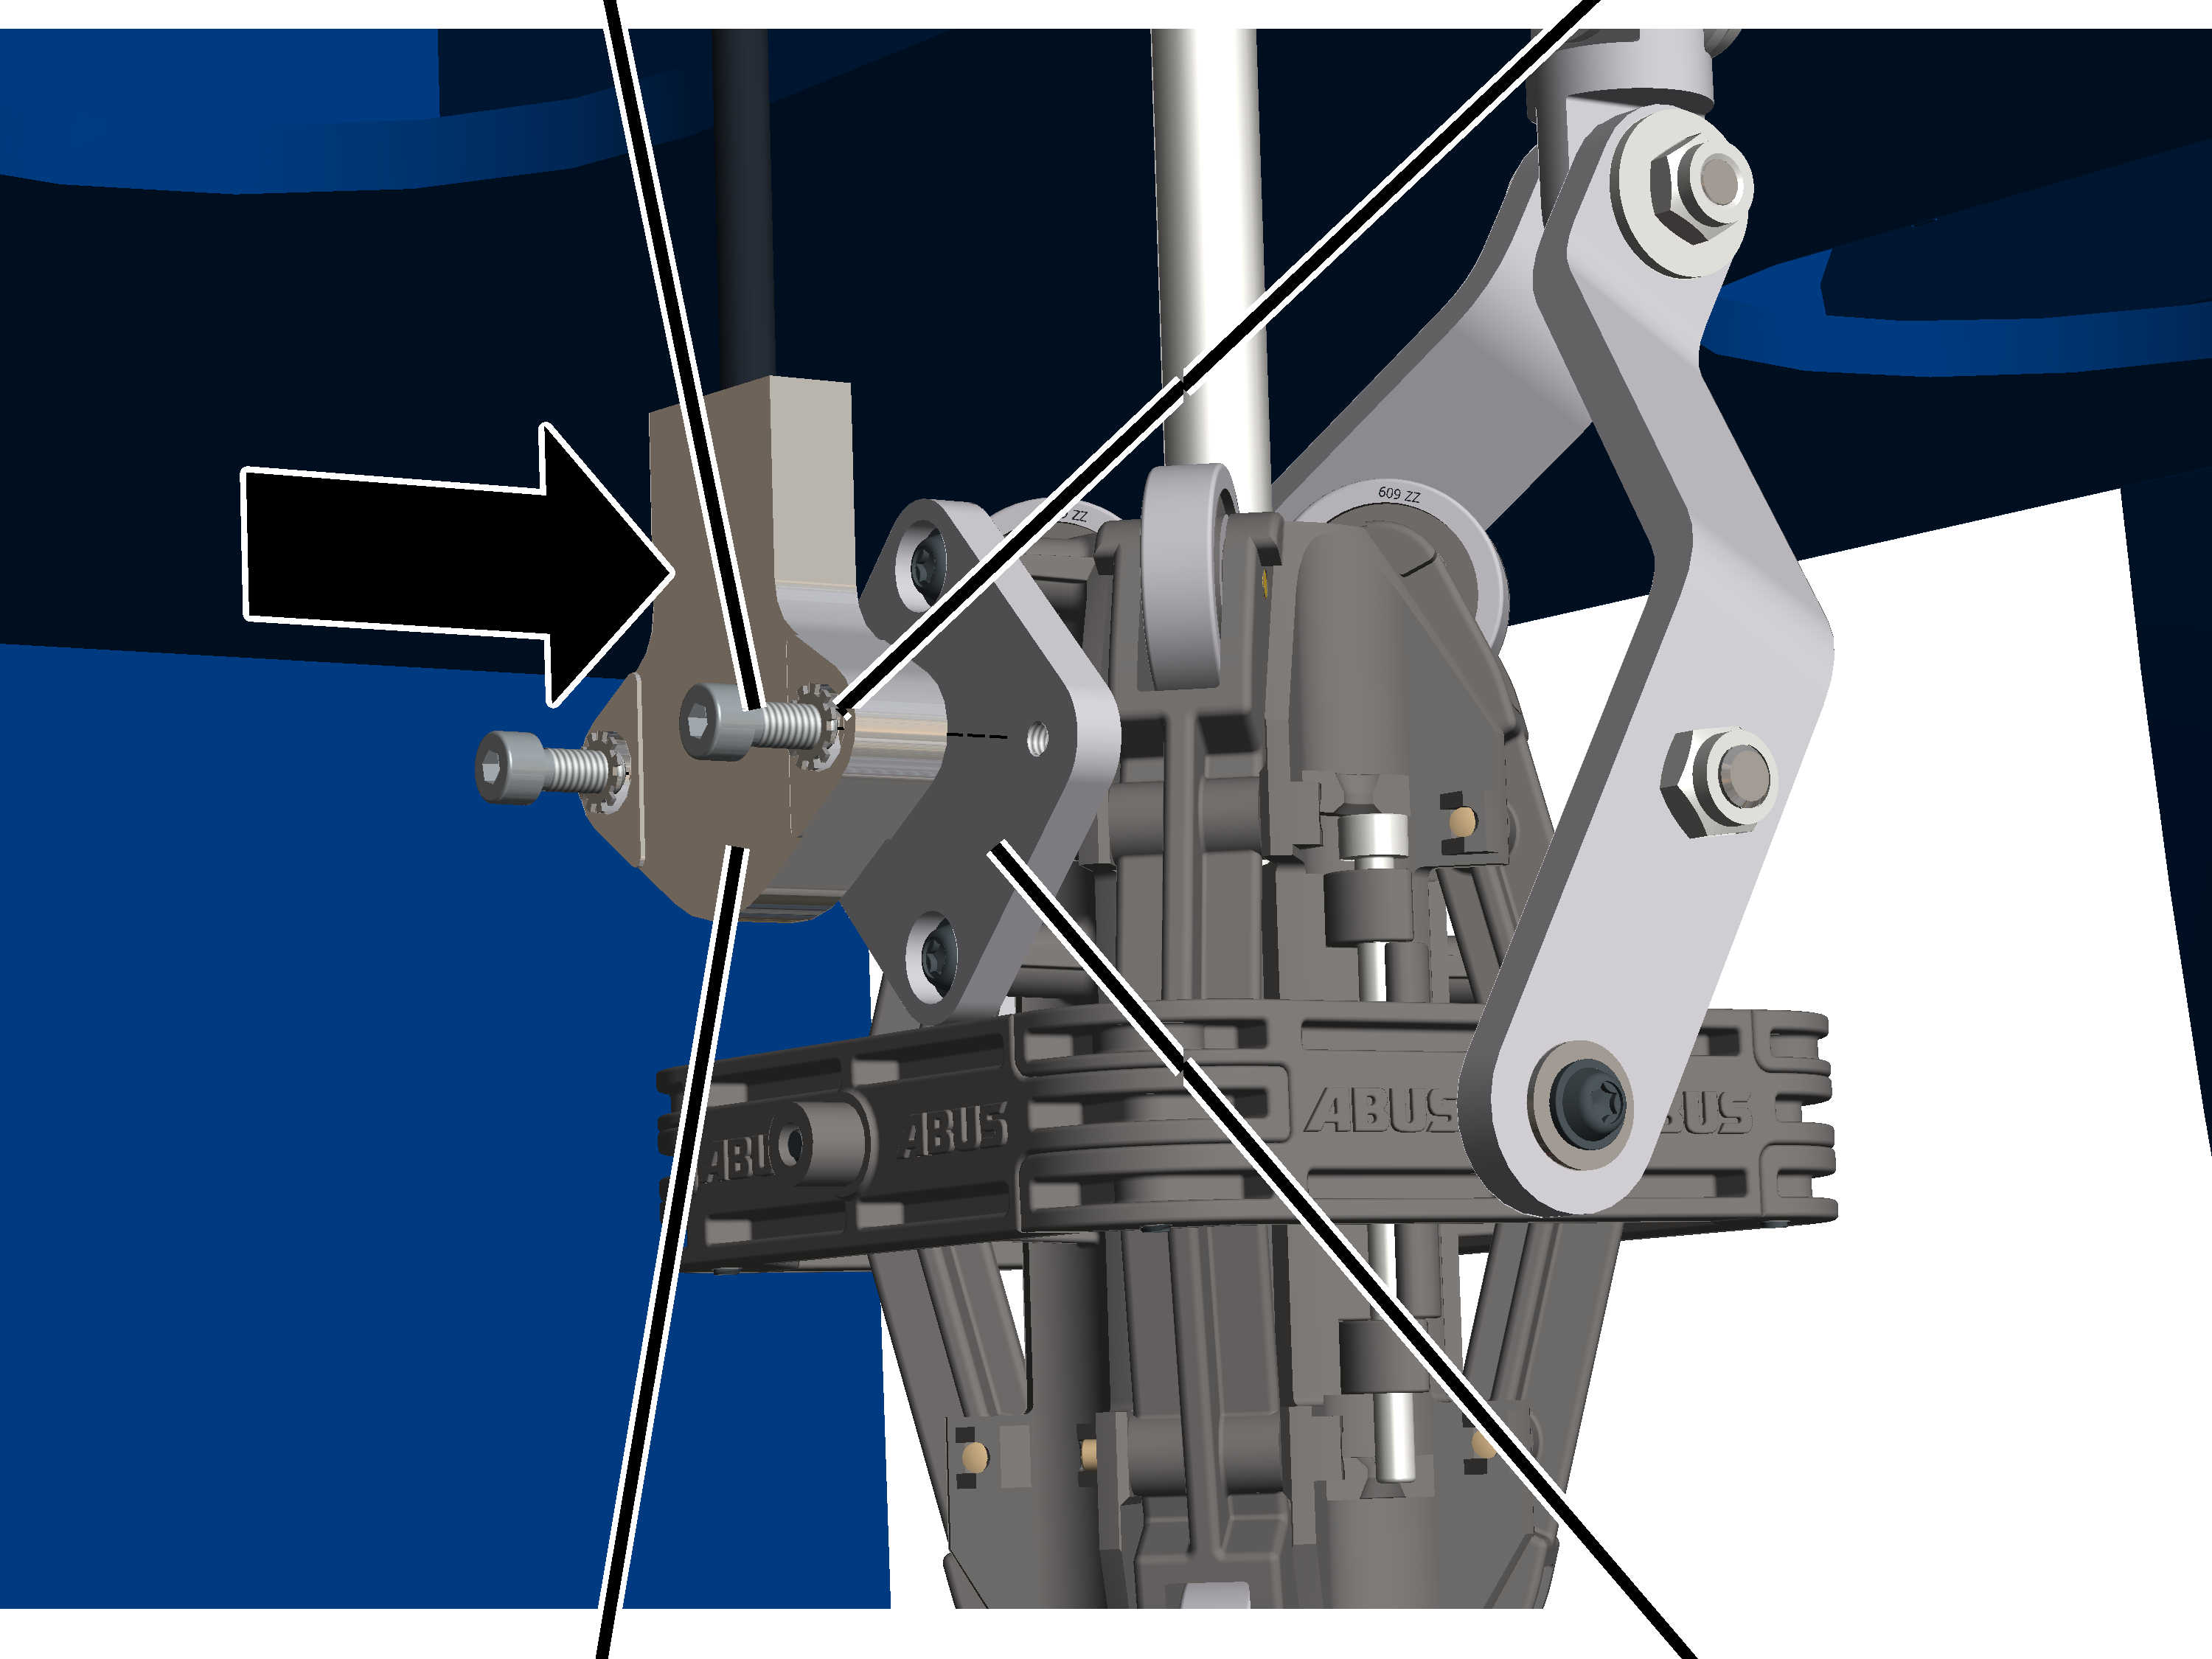
- Ruuvaa kallistusmittari kuusiokolouuveilla M4x12 (2x) ja lukkoaluslevyillä (2x) kiinni vaijerikulman seurantalaiteen levyyn. 3 Nm.
Vaijerin kallistusmittarin liittäminen
- Vie kallistusmittarin pistoke absoluuttikulma-anturille ja kytke se paikalleen.
Vaijerin kallistusmittarin kalibrointi
Jotta koukun ohjausta ja koukun keskitystä voidaan käyttää, kallistusmittaria täytyy kalibroida. Tätä varten on tehtävä kalibrointiajo, jonka aikana vaijerin nolla-asento tallennetaan muistiin. Koukun ohjaus- ja keskitystoiminnot ovat käytettävissä vasta onnistuneen kalibroinnin jälkeen.
Ohjeita:
- Ennen kuin kallistusmittari voidaan kalibroida, absoluuttikulma-anturin täytyy olla referoitu. Katso "Absoluuttikulma-anturin referenssien asettaminen".
- Jotta kalibrointi voidaan suorittaa tarkasti, kuormakoukun on riiputtava pystysuorassa koko kalibrointiajon aikana. Tämän vuoksi kuormakoukkuun kannattaa ripustaa kuorma. Pieniä kuormakoukkuja käytettäessä sekä silloin, kun kuormakoukku on varustettu jousikelalla, kuormakoukkuun tulee joka tapauksessa kiinnittää kuorma kalibrointiajon ajaksi jotta kuormakoukku riippuu pystysuorassa.
- Jokaisen irrottamisen (esim. vaijerinvaihdon yhteydessä) tai kallistusmittarin vaihdon jälkeen, kallistusmittaria on kalibroitava uudelleen.
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän "SERVICE" (huolto) (käyttäjätaso [2]) tulee olla kirjautunut järjestelmään.
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'SERVICE' 🡪 "Hoist" 🡪 "Hoist profile parameter" 🡪 "Inclinometer parameter" |
- Kirjaudu KranOS-käyttöliittymään käyttäjänimellä 'SERVICE' (käytäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Valitse päävalikosta haluttu nostokoneisto (esim. nostokoneisto 1).
- Halutun nostokoneiston ikkuna ilmestyy näkyviin.
- Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Hoist profile parameter".
- Ikkuna "Hoist profile parameter" ilmestyy näkyviin.
- Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Inclinometer parameter".
- Ikkuna "Inclinometer parameter" ilmestyy näkyviin.
Painike "Calibrate inclinometer"
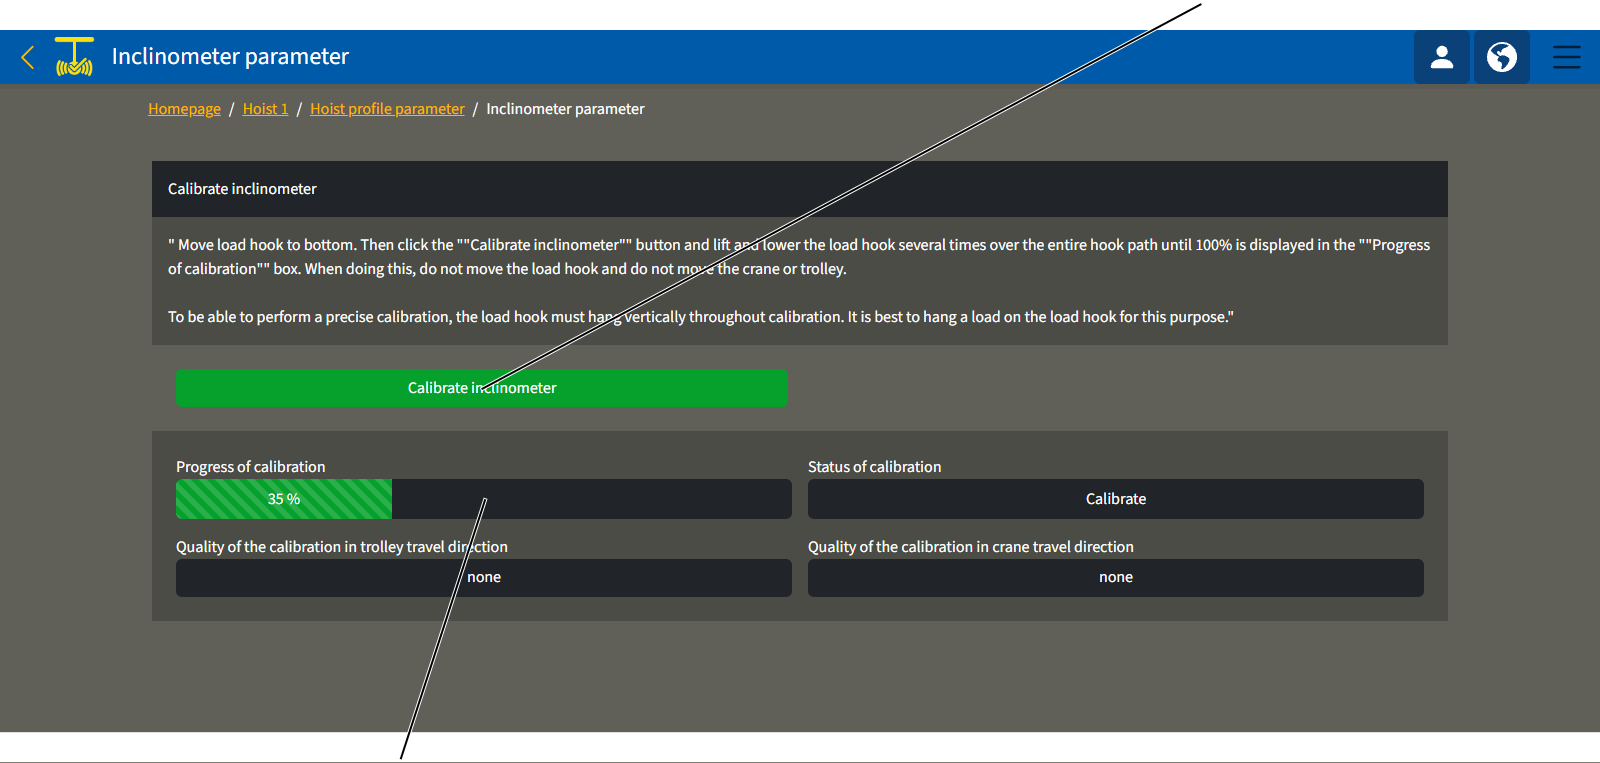
- Aja kuormakoukkua täysin alas.
- Jos mahdollista ja tarkoituksenmukaista: Kiinnitä kuorma.
- Napsauta painiketta "Calibrate inclinometer"
- Nosta ja laske kuormakoukkua koko koukun siirtomatkan alueella, kunnes kentässä "Progress of the calibration" näkyy 100 %.
Kalibrointiajon aikana kulkuvaunua ja nosturia ei saa siirtää, koska kuormakoukku alkaisi silloin heilua. Tämä vääristäisi kalibrointia. Älä liikuta kuormakoukkua kalibrointiajon aikana myöskään millään muulla tavalla.
- "Quality of the calibration in trolley travel direction" ja "Quality of the calibration in crane travel direction" -kentissä näytetään, kuinka hyvä kalibrointiajon tulos on.
- Tarkista että vaijerin kallistusmittarin anturi on kohdistettu oikein. Katso "Vaijerin kallistusmittarin kohdistuksen asettaminen".
Vaijerin kallistusmittarin kohdistuksen asettaminen
Jotta koukkuavustimet voivat mitata vaijerin poikkeaman oikein, kallistusmittarin suuntaus täytyy asettaa oikein KranOS-järjestelmässä.
Ennen kuin kallistusmittarin suuntaus voidaan asettaa, kallistusmittarin täytyy olla kalibroitu. Katso "Vaijerin kallistusmittarin kalibrointi".
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän "SERVICE" (huolto) (käyttäjätaso [2]) tulee olla kirjautunut järjestelmään.
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'SERVICE' 🡪 "Movement profile" |
- Kirjaudu KranOS-käyttöliittymään käyttäjänimellä 'SERVICE' (käytäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Aloitusikkunassa: Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Movement profile".
- Ikkuna "Movement profile" ilmestyy näkyviin.
Painike "Inclinometer rotated by 90°"Pudotusvalikko Vaijerin kallistusmittarin kohdistus
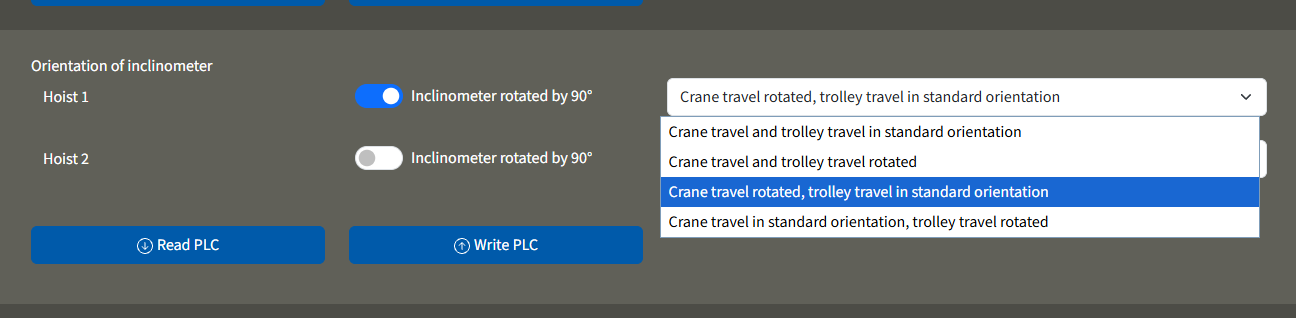
- Valitse pudotusvalikosta vaijerin kallistusmittari suuntaus kyseiselle nostokoneistolle.
- Valitse tarvittaessa kallistusmittarin asennussuunta painikkeella "Inclinometer rotated by 90°".
- Painike saa sinisen taustan.
- Napsauta painiketta "Write PLC".
Tarkastus
Koskee kaikkia niitä henkilöitä, jotka vastaavat työturvallisuusmääräysten edellyttämistä nosturin tarkastus- ja hyväksymismenettelyistä.
Nosturin turvallinen käyttö voidaan varmistaa vain tarkastamalla nosturi säännöllisesti. Nosturin omistava yritys vastaa näistä määrävälein toistuvista tarkastuksista.
Aluksi
Tarkastusvälit
Määrävälein toistuvan tarkastuksen tulee tapahtua vähintään kerran vuodessa.
Tietyissä oloissa määrävälein toistuva tarkastus on suoritettava tätä useammin. Syitä ovat:
- Usein toistuva työ kantokyvyn rajalla.
- Monivuorokäyttö.
- Usein toistuva käyttö.
- Pölyinen tai aggressiivinen ympäristö.
Nosturia käyttävä yritys vastaa edellytysten täyttymisen tarkastamisesta ja tarkastusvälien määrittelemisestä. Lisätietoja on saatavissa tarvittaessa ABUSilta.
Tarkastajalle asetettavat vaatimukset
Tarkastajan valinnasta ja asianmukaisesta pätevyydestä vastaa nosturia käyttävä yritys.
Esimerkkejä pätevistä henkilöistä:
- Henkilöt, joilla on konerakennus- ja sähköalan koulutuksen perusteella kattava asiantuntemus nostureista.
- Henkilöt, joilla on riittävästi kokemusta nostureiden käytöstä, asennuksesta ja huollosta.
- Henkilöt, jotka ovat perehtyneet kattavasti kohdemaassa sovellettaviin teknisiin sääntöihin, yleisohjeisiin ja turvallisuusmääräyksiin.
- Henkilöt, jotka ovat osallistuneet säännöllisesti ABUSin järjestämään koulutukseen.
Tarkastuksen laajuus
Nosturin tarkastava pätevä henkilö on vastuussa tarkastuksen laajuudesta ja tavasta.
Yleiskuvaus: ABUControlilla varustetun nosturin tarkastus
Tässä mainittujen kohtien lisäksi tulee myös kaikki toimitukseen sisältyvissä tuotekäsikirjoissa mainitut kohdat tarkastaa.
Ainoastaan tarkastaja voi päättää, onko nosturi moitteettomassa kunnossa. Todetut viat on korjattava. Tarkastaja arvioi, onko nosturi tarkastettava korjauksen jälkeen uudelleen.
Jos paikalliset määräykset vaativat lisätarkastuksia, myös ne tulee suorittaa.
Tarkasta lisäksi vähintään nämä kohdat:
- Käyttötietojen ja kuormitusspektrimuistin lukeminen jäljellä olevan käyttöiän laskentaa varten. Katso "Lue käyttötiedot ja kuormitusspektrin muisti".
- Kun ylempään nostorajoittimeen ajetaan jatkuvasti: tarkasta Backup-rajoitin. Katso "Backup-rajoittimen tarkastaminen".
- Tarkasta vaijeri hylkäysennusteen avulla. Katso "Vaijerin tarkastus hylkäysennusteen avulla", ja "Hylkäyskunnon parametrien ja vaijerikäyttöä koskevien tietojen näyttö".
- Tarkasta ylikuormituksen estotoiminto. Katso "Ylikuormituksen estotoiminnon tarkastus".
Lue käyttötiedot ja kuormitusspektrin muisti
ABUControl kerää jatkuvan käytön aikana lukuisia käyttötietoja ja esittää ne selkeästi. Käyttötiedot, erityisesti käyttötuntilaskuri ja kuormitusspektrimuisti ovat tärkeitä määrävälein toistuvissa tarkastuksissa.
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän 'CUSTOMER' (käyttäjätaso [1]) tai 'SERVICE' (käyttäjätaso [2]) tulee olla kirjautunut järjestelmään. Pääsy on kuitenkin mahdollista myös ilman kirjautumista (käyttäjätaso [0]).
Käyttötietojen hakeminen
Ilman sisäänkirjautumista:
- Luo WLAN-yhteys.
- Hae KranOS esiin selaimella. Katso "Login ja ilmoittautuminen KranOS:iin".
- Ikkuna "Operating data" ilmestyy.
Kun käyttäjä on kirjautunut sisään:
- Aloitusikkunassa: Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Operating data".
- Käyttötiedot sisältävä ikkuna ilmestyy näkyviin.
Ohje:
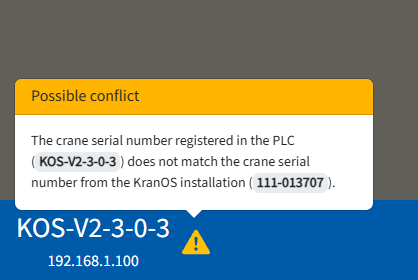
Jos PLC:hen tallennettu nosturin sarjanumero ei täsmää sarjanumeron kanssa KranOS-järjestelmästä, näyttöön tulee ilmoitus ristiriidasta.
Käyttötietojen lukeminen
Kenttä "Operating hours"Kenttä "Reversing motions"
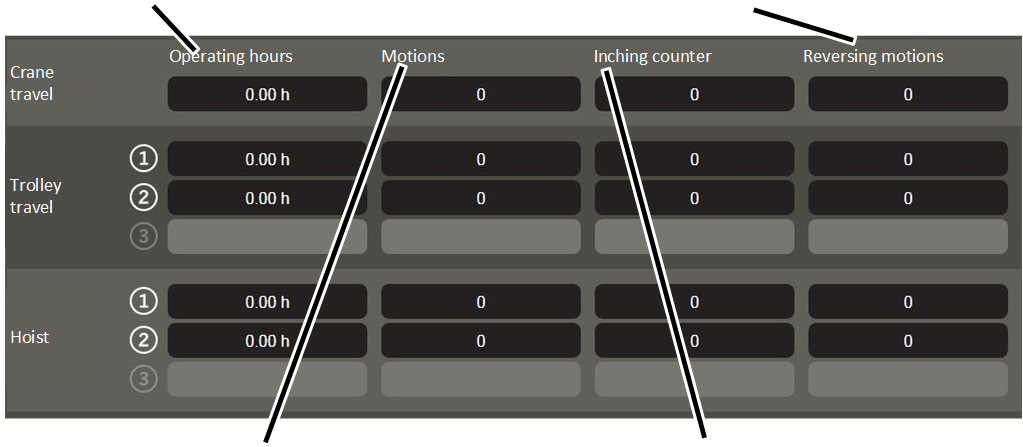
- Lue vastaava arvo nosturin halutun liikeakselin riviltä.
- "Operating hours": aika, jonka nosturin kulloisenkin liikeakselin käyttömoottorit ovat olleet liikkeessä.
- "Motions": nosturin kulloisenkin liikeakselin liikkeiden määrä. Laskelmaan lisätään yksi liike aina, kun vastaava käyttö kiihdytetään liikkeelle seisahduksista.
- "Inching counter": lyhyiden liikkeiden määrä. Liikkeiden määrä kasvaa yhdellä aina, kun vastaava käyttö kiihdytetään pysähdystilasta ja on käynnissä enintään 2 sekuntia. Samanaikaisesti myös tekstikentän "Motions" arvo kasvaa yhdellä.
- "Reversing motions": kääntöliikkeiden määrä. Määrä kasvaa yhdellä aina, kun vastaava käyttö kiihdytetään jommastakummasta liikesuunnasta suoraan vastakkaiseen suuntaan 2 sekunnin sisällä. Samanaikaisesti myös tekstikentän "Motions" arvo kasvaa yhdellä.
Kuormitusspektrin muistin lukeminen
Kenttä "Consumed value"Kenttä "Overload counter"
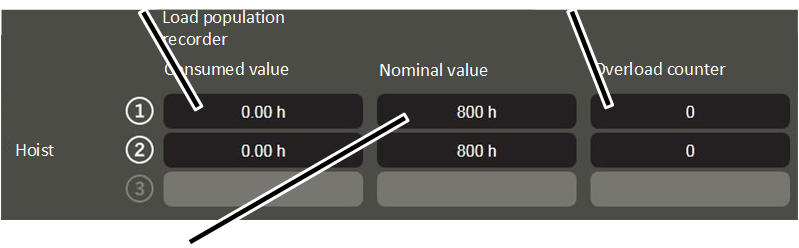
- "Consumed value": nostokoneiston täyskuormatunnit laskennan perusteella.
- "Nominal value": nostokoneistolle sallitut täyskuormatunnit.
- "Overload counter": ylikuormalla tehtyjen nostoliikkeiden määrä. Lukumäärään lisätään 1 aina, kun nostokoneisto nostaa kuormaa, joka ylittää nosturin kantokyvyn. Samanaikaisesti myös tekstikenttään "Motions" lisätään arvo 1.
Lisätietoja jäljellä olevan käyttöiän arviointiin: Katso "Yleinen tuotekäsikirja ABUS-nostureihin".
Ohjeita:
- Näytetyt arvot päivitetään samanaikaisesti, kun ikkuna "Operating data" näytetään. Näin voidaan tarkkailla, missä käyttötilanteissa näytetyt arvot suurenevat.
- Arvot tallennetaan ABUControliin. Jos PLC vaihdetaan, arvot täytyy siirtää manuaalisesti.
Backup-rajoittimen tarkastaminen
Vain jos koukku siirretään käytön aikana toistuvasti ylempään nostorajoittimeen saakka
Tämä kappale pätee vain siinä tapauksessa, että koukun saa siirtää käytön aikana toistuvasti ylempään nostorajoittimeen saakka.
Koukun saa siirtää ylemmän nostorajoittimen kohdalle tarkoituksellisesti normaalin työnkulun yhteydessä. Ylempi nostorajoitin on tarkastettava nosturin käynnistämisen yhteydessä.
Jos ylempi nostorajoitin vaurioituu säännöllisen käytön vuoksi, pysäyttämisestä vastaa erillinen backup-rajoitin. Backup-rajoitin on tarkastettava määrävälein toistuvien tarkastusten yhteydessä.
Kuormakoukun siirtäminen oikeaan paikkaan
- Aja kuormakoukku pois rajakatkaisijan alueelta (ylhäällä ja alhaalla).
Kuormakoukku ei saa olla rajakatkaisijan alueella ennen tarkastusta.
Backup-rajoittimen tarkastaminen
Paikka 'ylhäällä'
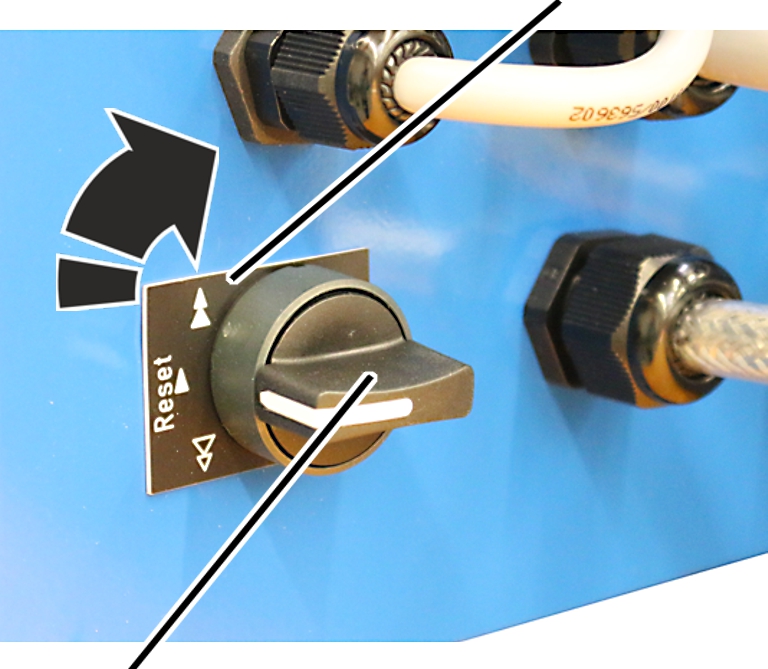
- Käännä valintakytkin asentoon ’ylhäällä’ ja pidä kytkintä tässä asennossa.
- Siirrä kuormakoukkua hitaasti ylöspäin.
- Kuormakoukku liikkuu ylöspäin.
- Kytkentäasennossa olevan valintakytkimen ansiosta kuormakoukku ei pysähdy tavalliseen tapaan ylemmän nostorajoittimen kytkentäpisteessä, vaan jatkaa matkaansa.
- Backup-rajoitin kytkeytyy.
- Pääkontaktori kytkeytyy pois päältä.
- Backup-rajoitin on nyt tarkastettu.
Jos pääkontaktori ei ole kytkeytynyt pois päältä:
- Nosturin tai yksittäisten rakenneosien kytkennöissä on ongelma. Nosturin käyttöä ei saa jatkaa.
- Ota nosturi pois käytöstä.
- Ota yhteyttä ABUS-huoltoon. Katso ”ABUS-huolto”.
Nosturin kytkeminen uudelleen päälle
Paikka ´alhaalla´
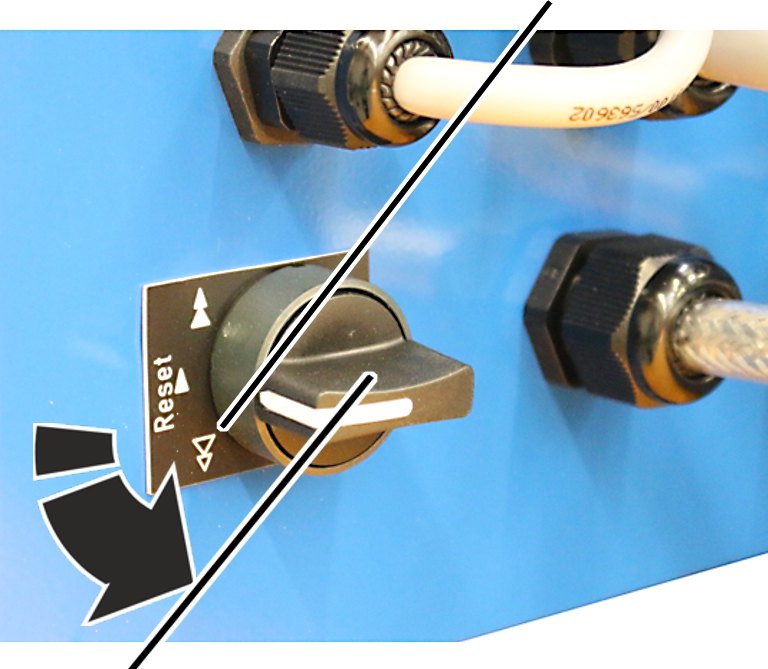
- Käännä valintakytkin asentoon ’alhaalla’ ja pidä kytkintä tässä asennossa.
- Pääkontaktori ohitetaan.
- Nosturi käynnistyy uudelleen.
- Siirrä kuormakoukku pois rajakatkaisijan alueelta.
Koskee vain kaksoisnostokoneistoa
Toimintokulku kaksoisnostokoneiston yhteydessä ei poikkea tästä oleellisesti.
- Tarkasta nostokoneiston käytön 1 Backup-rajoitin.
- Käynnistä nosturi uudelleen nostokoneiston käytöllä 1.
- Tarkasta nostokoneiston käytön 2 Backup-rajoitin.
- Käynnistä nosturi uudelleen nostokoneiston käytöllä 2.
Vaijerin tarkastus hylkäysennusteen avulla
ABUControl sekä helpottaa vaijerin tarkastusta että parantaa tarkastuksen luotettavuutta näyttämällä vaijeriosuudet, jotka ovat laskennan perusteella kuluneet merkittävästi.
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän 'CUSTOMER' (käyttäjätaso [1]) tai 'SERVICE' (käyttäjätaso [2]) täytyy olla kirjautunut järjestelmään.
Avaa "Hylkäyskunto"
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä‚ 'CUSTOMER' tai 'SERVICE' 🡪 "Hoist" 🡪 "Wear maximum acceptable wear" |
- Kirjaudu KranOS-järjestelmään käyttäjänimellä 'CUSTOMER' (käyttäjätaso [1]) tai 'SERVICE' (käyttäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Valitse päävalikosta haluttu nostokoneisto (esim. nostokoneisto 1).
- Halutun nostokoneiston ikkuna ilmestyy näkyviin.
- Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Wear maximum acceptable wear".
Hylkäyskuntoa koskevien laskelmien lukeminen
Sarake "Rope position"Sarake "Wear length"
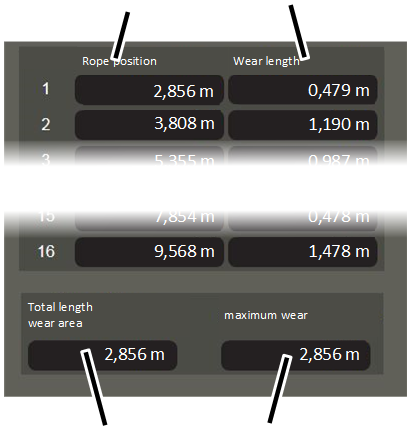
- Ikkuna "Wear maximum acceptable wear" avautuu.
- Taulukossa on nähtävissä yksi tai useampi vaijeriosuus (yksi vaijeriosuus riviä kohti), jotka ovat kuluneet ABUControl-järjestelmän laskennan perusteella huomattavasti.
- Sarake "Rope position" ilmoittaa asianomaisen vaijeriosuuden sijainnin. Mittaus koskee matkaa kiinnityspisteestä kulloisenkin vaijeriosuuden alkuun.
- Sarake "Wear length" ilmoittaa sen vaijeriosuuden pituuden, jolla esiintyy huomattavaa kulumista. Mittaus alkaa sarakkeessa "Rope position" ilmoitetusta kohdasta.
- Kenttä "Total length wear area" näyttää sen taulukon sisältämän vaijeriosuuden, joka on laskennan perusteella kaikkein kulunein.
- Kenttä "Maximum wear" näyttää kuluneimman vaijeriosuuden kuluneisuuden.
- Aloita vaijerin tarkastus näytön esittämistä vaijerin kohdista.
Kaikki näytön esittämät vaijeriosuudet on syytä tarkastaa vuoron perään. Lankakatkoihin tulee varautua ensiksi tässä kohdassa.
Vaijerin tarkastaminen
Kaikki näytössä olevat vaijeriosuudet ovat selvästi kuluneita:
Etäisyys kiinnityspisteestä vaijeriosuuden alkuun (kenttä "Wire length")
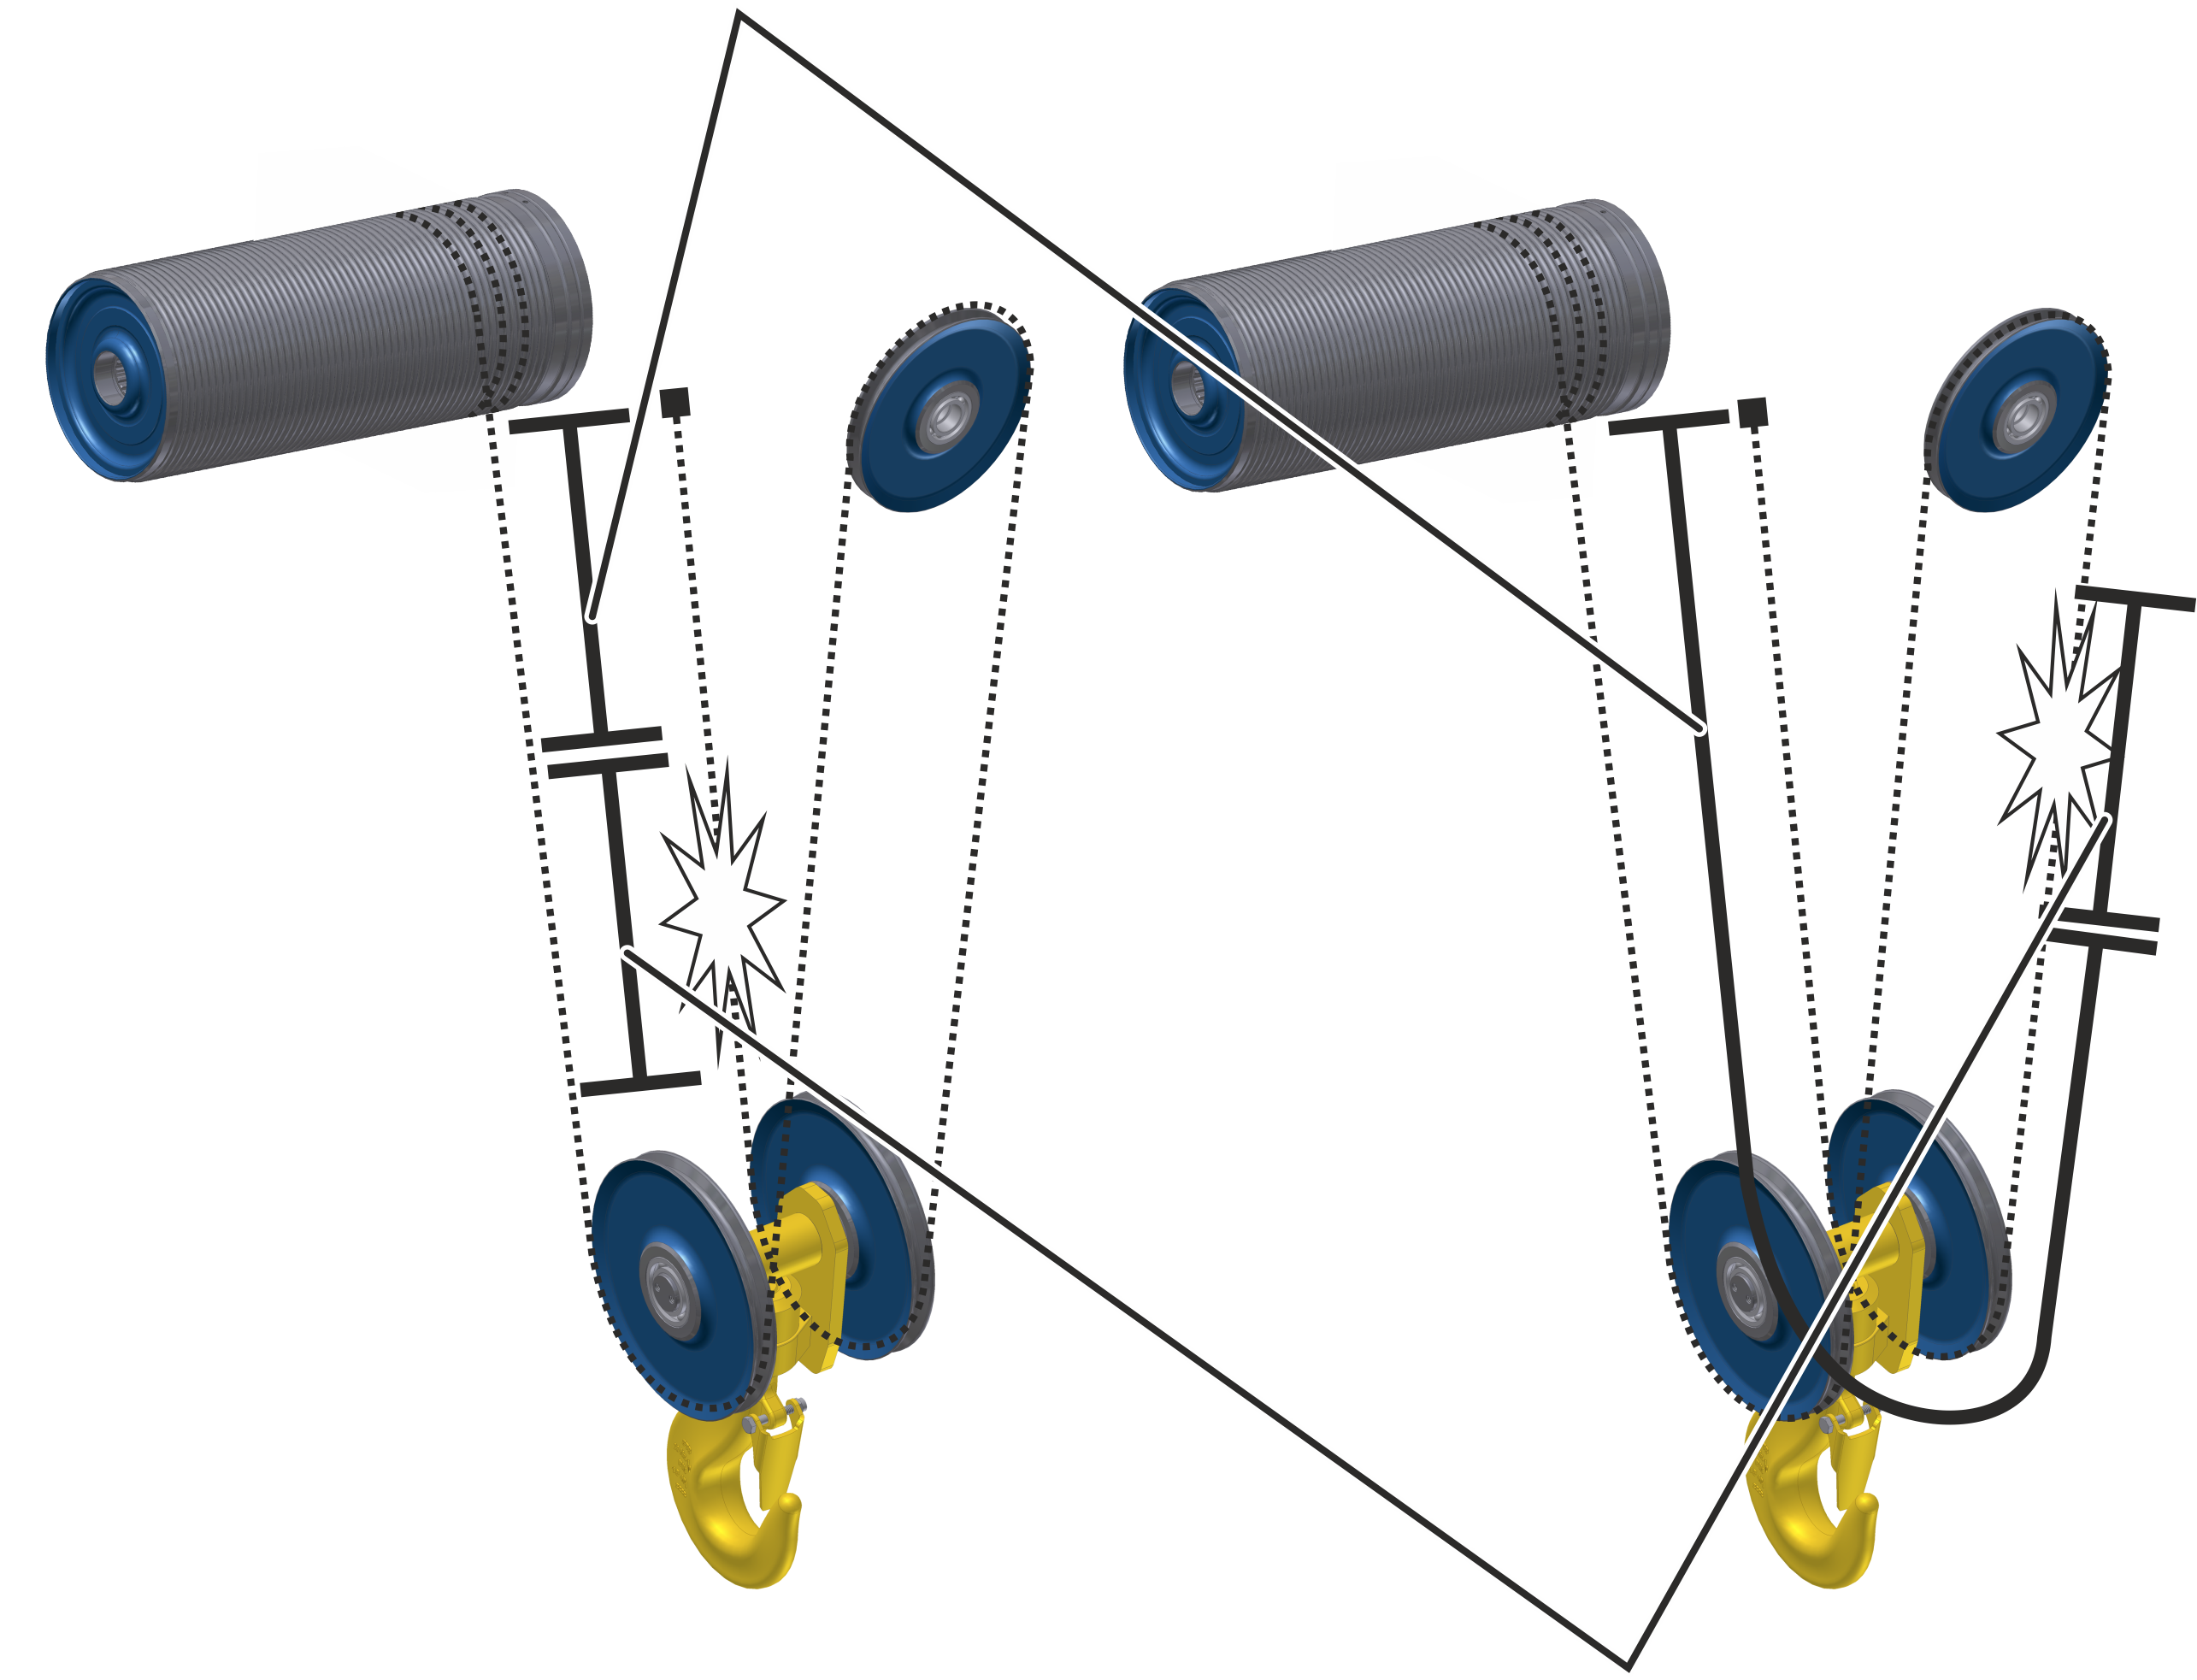
- Aja kuormakoukku niin alas kuin mahdollista.
Tämä helpottaa vaijerin mittaamista.
- Mittaa etäisyys "Rope position" vaijerinostimen kiinnityspisteestä käsin.
Tästä kohdasta alkaa vaijeriosuus, joka on selvästi kulunut.
Kaikkein kulunein vaijeriosuus on yleensä ensimmäisellä ketjulinjalla, mutta kulunein osuus voi olla nosturin käytöstä riippuen myös muilla ketjulinjoilla. Mittaa tässä tapauksessa etäisyys "Rope position" vaijerinostimen kiinnityspisteestä alataljan vaijeripyörän ympäri.
- Mittaa vaijeriosuuden alusta kuluneen alueen kokonaispituus "Total length wear area".
- Eniten kulunut vaijeriosuus on tällä alueella. Lankakatkoihin tulee varautua ensiksi tässä kohdassa.
- Aloita vaijerin tarkastus tästä kohdasta.
Katso myös "Yleinen tuotekäsikirja ABUS-nostureihin", kappale "Vaijerin tarkastaminen".
Jos siinä ei havaittu hylkäyskuntoa:
- Tarkasta koko muu vaijeri.
Vain vaijerinostimissa, joissa on kaksoisnostokoneisto, ja vaijerinostimissa, joissa on True Vertical Lift -nostokoneisto
Tämä kappale koskee vain kaksoisnostokoneistolla varustettuja vaijerinostimia (vaijerin päistä ei vain yhtä vaan molemmat kelataan omille vaijerirummuilleen) ja True Vertical Lift -nostokoneistolla varustettuja vaijerinostimia (vaijerin päistä ei vain yhtä vaan molemmat kelataan yhteiselle vaijerirummulle).
Vaijerin molempien puoliskojen tarkastaminen
Tasauspyörä
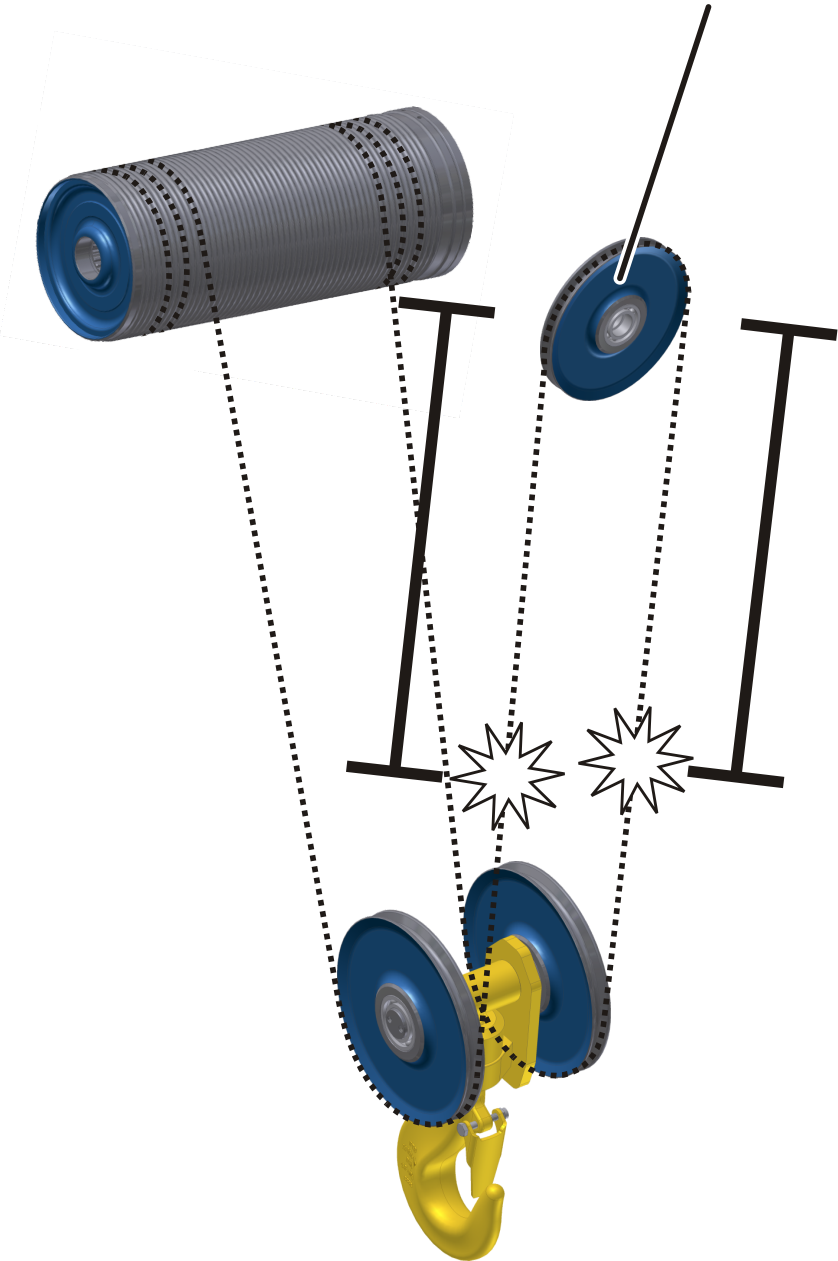
Näissä vaijerinostimissa vaijeria kelataan sen molemmista päistä. Keskellä sijaitseva vaijerin pätkä on lähes liikkumatta vaijerinostimen tasauspyörällä tai alataljalla. Ajatuksellisesti tätä tasauspyörää pidetään kiinnityspisteenä ja vaijerin molempia puoliskoja kahtena erillisenä vaijerina.
ABUControl-ohjauksen määrittämä kuluminen koskee sekä vaijerin ensimmäistä että toista puoliskoa. Symmetrisen rakenteen takia kulumisen oletetaan olevan vaijerin kummassakin puoliskossa samansuuruinen.
- Tarkasta sekä tasauspyörän vasemmalla että tasauspyörän oikealla puolella sijaitseva vaijeripuolisko. Katso tasauspyörä tällöin kiinnityspisteeksi.
Tasauspyörällä olevan vaijerin tarkastaminen
ABUControl katsoo tasauspyörällä olevan vaijerin kiinnityspisteeksi. Siksi tässä kohdassa tapahtuvaa kulumista ei lasketa.
Kuorman heilahtelun ja molempien vaijerirumpujen hieman erilaisen pyörinnän takia myös tasauspyörällä sijaitseva vaijeri kuluu.
Tasauspyörä
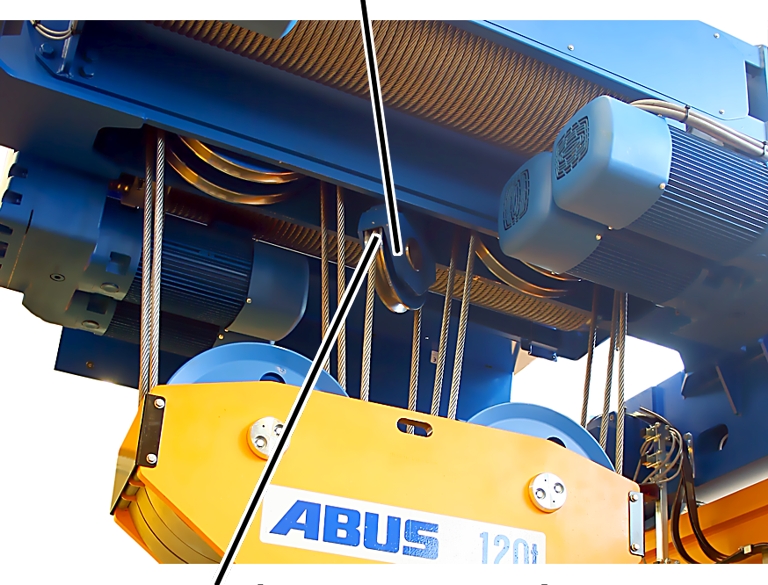
- Tarkasta tasauspyörällä (keskimmäinen taittopyörä ylhäällä vaijerinostimessa tai alataljassa) oleva vaijerin pätkä siksi erikseen muusta vaijerista ja erityisen huolellisesti.
Vaijerin vaihtaminen
Jos vaijeri on hylkäyskunnossa:
- Vaihda vaijeri. Katso "Vaijerin vaihtaminen", sekä vaijerinostimen tuotekäsikirja.
Hylkäyskunnon parametrien ja vaijerikäyttöä koskevien tietojen näyttö
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän 'CUSTOMER' (käyttäjätaso [1]) tai 'SERVICE' (käyttäjätaso [2]) täytyy olla kirjautunut järjestelmään.
Parametrin "Maximum acceptable wear parameter" (hylkäyskunnon parametri) hakeminen näyttöön
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä‚ 'CUSTOMER' tai 'SERVICE' 🡪 "Hoist" 🡪 "Hoist profile parameter" 🡪 "Maximum acceptable wear parameter" |
- Kirjaudu KranOS-järjestelmään käyttäjänimellä 'CUSTOMER' (käyttäjätaso [1]) tai 'SERVICE' (käyttäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Valitse päävalikosta haluttu nostokoneisto (esim. nostokoneisto 1).
- Halutun nostokoneiston ikkuna ilmestyy näkyviin.
- Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Hoist profile parameter".
- Ikkuna "Hoist profile parameter" ilmestyy näkyviin.
- Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Maximum acceptable wear parameter".
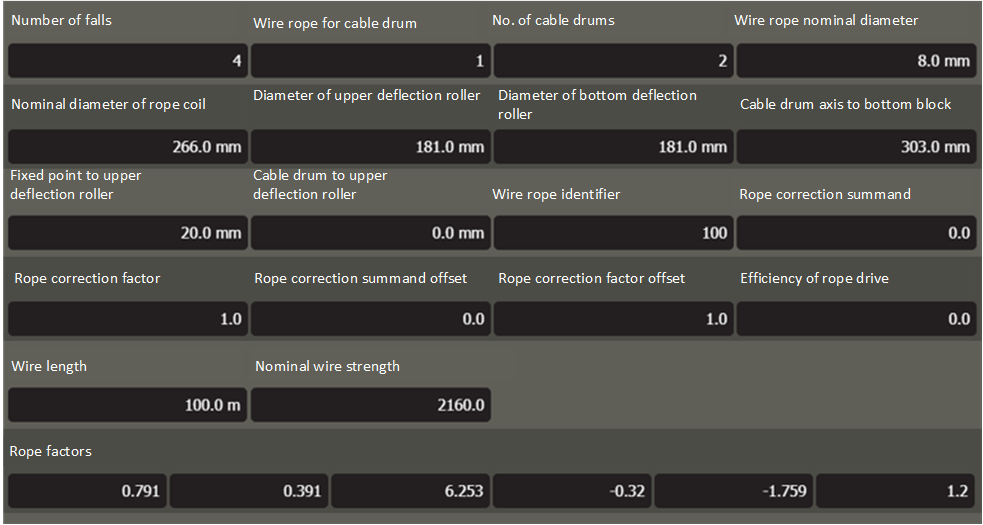
- Ikkuna "Maximum acceptable wear parameter" avautuu.
- Lue haluamasi parametrien arvot:
- "Number of falls": niiden vaijerin ketjulinjojen määrä, jotka kulkevat alataljan ja kulkuvaunun rungon välillä.
- "Wire rope for cable drum".
1: Toinen vaijerin pää kelataan vaijerirummulle, toinen vaijerin pää kiinnitetään kiinnityspisteeseen.
2: Molemmat vaijerin päät kelataan vaijerirummulle (True Vertical Lift -nostokoneistolla varustettu vaijerinostin, ripustus D4/2)
- "No. of cable drums": vaijerirumpujen lukumäärä vaijerinostinta kohti
1: Vaijerinostin yksipalkkisiltanostureihin (tyypit E, S, U) tai kaksipalkkisiltanostureihin (tyypit D, DA, DQA)
2: Kaksoisnostokoneisto (tyypit Z, ZA)
- "Wire rope nominal diameter": vaijerirummulla olevan köyden halkaisija
- "Nominal diameter of rope coil": yksittäisen vaijerirummulla olevan vaijerin kierroksen halkaisija (vaijerirummun halkaisija + vaijerin halkaisija)
- "Diameter of upper deflection roller": ylhäällä sijaitsevan taittopyörän halkaisija + vaijerin halkaisija
- "Diameter of bottom deflection roller": alhaalla sijaitsevan taittopyörän halkaisija + vaijerin halkaisija
- "Cable drum axis to bottom block": vaijerirummun akselin ja alataljan taittopyörän (-pyörien) akselin etäisyys
- "Fixed point to upper deflection roller": etäisyys kiinnityspisteestä ylemmän taittopyörän akseliin
- "Cable drum to upper deflection roller": etäisyys vaijerirummun akselista ylemmän taittopyörän akseliin.
- "Wire rope identifier": ABUS-vaijeritunnus (A100=100, A101=101, A102=102, A103=103, A104=104, A105=105, A106=106)
- "Rope correction summand": sisäinen laskenta-arvo
- "Rope correction factor": sisäinen laskenta-arvo
- "Rope correction summand offset": sisäinen laskenta-arvo
- "Rope correction factor offset": sisäinen laskenta-arvo
- "Efficiency of rope drive": sisäinen laskenta-arvo
- "Wire length": vaijerin kokonaispituus
- "Nominal wire strength": vaijerin lujuus
- "Rope factors": sisäisiä laskenta-arvoja
Ylikuormituksen estotoiminnon tarkastus
Ylikuormituksen estotoiminto on tarkastettava määrävälein toistuvien tarkastusten yhteydessä. Toiminnon on pysäytettävä nostoliike ylikuormitustilanteessa.
Ylikuormituksen estotoiminnon tarkastuksen edellytykset:
- Tätä työvaihetta varten tarvitaan testikuorma.
- Testikuorman painon täytyy olla tarkasti tiedossa.
- Testikuorman painon tulisi mahdollisuuksien mukaan vastata nosturin/kulkuvaunun maksimikantokykyä tai olla niin lähellä nosturin/kulkuvaunun maksimikantokykyä kuin mahdollista.
Koska ylikuormituksen estotoiminto laukeaa 110 %:n ylikuormituksesta alkaen, kerrointa voi pienentää tilapäisesti KranOS-järjestelmässä ylikuormituksen mittausta varten. Näin ylikuormituksen estotoiminnon voi laukaista myös testikuormalla, joka on alle 110 % nosturin maksimaalisesta nostokyvystä.
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän "SERVICE" (käyttäjätaso [2]) täytyy olla kirjautunut järjestelmään.
Nostoprofiilin parametrien hakeminen näyttöön
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'SERVICE' 🡪 "Hoist" 🡪 "Hoist profile parameter" |
- Kirjaudu KranOS-käyttöliittymään käyttäjänimellä 'SERVICE' (käytäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Valitse päävalikosta haluttu nostokoneisto (esim. nostokoneisto 1).
- Halutun nostokoneiston ikkuna ilmestyy näkyviin.
- Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Hoist profile parameter".
Kertoimen "Overload factor" pienentäminen
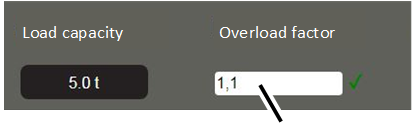
- Ikkuna "Hoist profile parameter" ilmestyy näkyviin.
- Syötä kenttään "Overload factor" kerroin, jota käytettäessä järjestelmä tulkitsee testikuorman ylikuormaksi.
- Napsauta painiketta "Write PLC".
Testikuorman nostaminen
- Nosta testikuormaa työturvallisuusmääräyksiä noudattaen.
- Ylikuormituksen estotoiminnon täytyy laueta.
- LED-matriisinäyttö vilkkuu.
- Laske testikuorma alas.
Ylikuormituksen estotoiminnon palauttaminen lähtötilaan
- Kytke nosturi pois päältä sähköpääkeskuksen erotuskytkimellä tai pääkytkimellä.
- Odota 60 s.
- Kytke nosturi uudelleen päälle.
- ABUControl käynnistyy uudelleen.
- Ylikuormituskerroin palaa jälleen alkuperäisen arvon mukaiseksi.
Kunnossapito
Koskee kaikkia nosturin kunnossapidosta, korjauksesta tai muutostöistä vastaavia henkilöitä.
Nosturia käyttävä yritys vastaa kunnossapitohenkilöstön valinnasta ja pätevyydestä.
Esimerkkejä pätevistä henkilöistä:
- Henkilöt, joilla on konerakennus- ja sähköalan koulutuksen perusteella kattava asiantuntemus nostureista.
- Henkilöt, joilla on riittävästi kokemusta nostureiden käytöstä, asennuksesta ja huollosta.
- Henkilöt, jotka ovat perehtyneet kattavasti kohdemaassa sovellettaviin teknisiin sääntöihin, yleisohjeisiin ja turvallisuusmääräyksiin.
- Henkilöt, jotka ovat osallistuneet säännöllisesti ABUSin järjestämään koulutukseen.
ABUS ei vastaa vahingoista, jotka johtuvat virheellisesti suoritetuista ja epäpätevien henkilöiden suorittamista kunnossapitotöistä.
ABUS suosittelee, että kunnossapito annetaan ABUS-huollon suoritettavaksi.
Käytä ainoastaan alkuperäisiä ABUS-varaosia. Muutoin virhevastuuseen perustuvat oikeudet raukeavat.
Kunnossapitoon liittyvät turvallisuusohjeet
Noudata aina seuraavia turvallisuusohjeita kaikissa ABUControlilla varustettua nosturia koskevissa kunnossapitotöissä.
- Kytke sähköpääkeskuksen pääkytkin pois. Lukitse kytkin siten, että sitä ei voi kytkeä vahingossa päälle.
- Avaa nosturin kontaktorikotelon varokekytkin. Lukitse varokekytkin riippulukolla, jotta kytkintä ei suljeta vahingossa uudelleen.
- Käytä sopivia nostotasoja ja putoamissuojia.
- Estä pääsy nostotasoja ympäröivälle toiminta-alueelle.
- Kytke muut saman nosturiradan tai kunnossapidettävän nosturin alla olevat muut nosturit pois. Lukitse kytkimet siten, että niitä ei voi kytkeä vahingossa uudelleen päälle. Muut nosturit voivat muutoin kaataa nostolavan tai törmätä kunnossapidon kohteena olevaan nosturiin.
- Tiedota lähistöllä oleville henkilöille kunnossapitotöistä.
- Nosturin sähkölaitteisiin kohdistuviin työtehtäviin saa ryhtyä ainoastaan koulutettu sähköalan ammattilainen!
- Nosturin ohjauksessa ja kulkuvaunun ohjauksessa on myös hätäpysäytyspainikkeen painamisen jälkeen korkeita jännitteitä, jotka voivat johtaa kuolemaan.
Nämä turvallisuusohjeet koskevat erityisesti ABUControlilla varustettua nosturia:
- Irrota nosturin verkkojohto ja odota ennen töitä vähintään 15 minuuttia, että välipiirien ja taajuusmuuttajan jännitteet ovat purkautuneet.
- Älä avaa taajuusmuuttajien koteloita.
Nosturin kytkeminen pois
Nosturin kytkeminen varokekytkimellä pois päältä
Nosturin ohjauksen varokekytkin toimii sähköpääkeskuksen erotuskytkimenä. Sen avulla voidaan katkaista sähköt lähes koko nosturista.
Tämä on järkevää ennen kaikkea silloin, kun koko nosturilaitteistoa ei voida kytkeä pois päältä sähköpääkeskuksen pääkytkimellä.
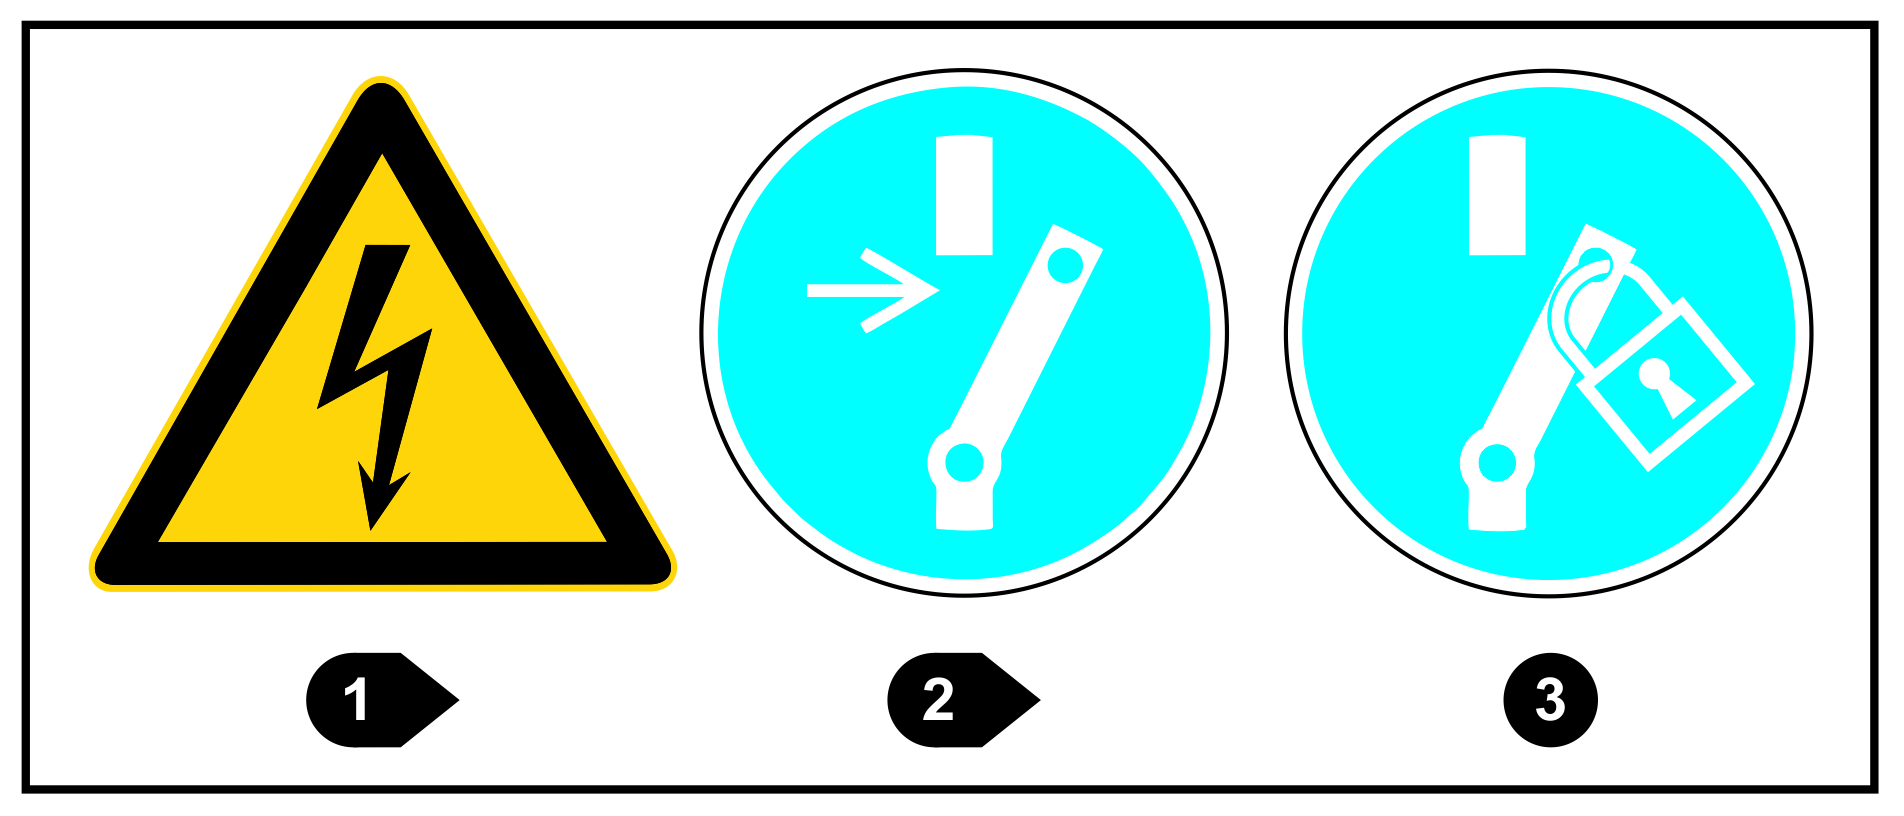
Tuoteturvallisuuskilpi nosturiohjauksen kannessa nosturin sammuttamiseksi.
- Avaa nosturin ohjaus.
- Noudata työturvallisuusmääräyksiä ja käännä varokekytkin kahvasta alas.
- Varmista varokekytkin riippulukolla, ettei sitä suljeta vahingossa uudelleen.
- Odota 15 minuuttia, jotta nosturin ohjauksen jännitteet ehtivät purkautua.
- Nosturi on varokekytkimestä lähtien jännitteetön. Jännite on edelleen kytkeytynyt varokekytkimeen saakka. Erikoisvirtapiirit (esim. kuorman kiinnittimeen liittyvät virtapiirit) voivat olla jännitteisiä myös silloin, kun varokekytkin on avattu.
Sulakkeiden vaihtaminen
Sulake
- Käännä varokekytkin ulos.
- Vaihda sulake.
- Käännä varokekytkin takaisin.
Backup-rajoittimen ja ylemmän nostorajoittimen kytkentäpisteiden säätäminen
Vaijerinostimessa on vaihteiston rajakatkaisija, jossa on kolme kytkentäpistettä.
Ylemmän nostorajoittimen ja sen yläpuolella olevan Backup-rajoittimen kytkentäpisteet on säädetty ja sinetöity tehtaalla.
Ylemmän nostorajoittimen kytkentäpiste on säädettävä uudelleen tarvittaessa (jos esimerkiksi kuormakoukkua ei saa palkin vuoksi siirtää ylimpään mahdolliseen asentoon) sekä mahdollisesti myös vaijerin vaihtamisen tai korjaustöiden jälkeen.
Kytkentäpisteiden määrittäminen
Backup-rajoittimen
kytkentäpiste C1
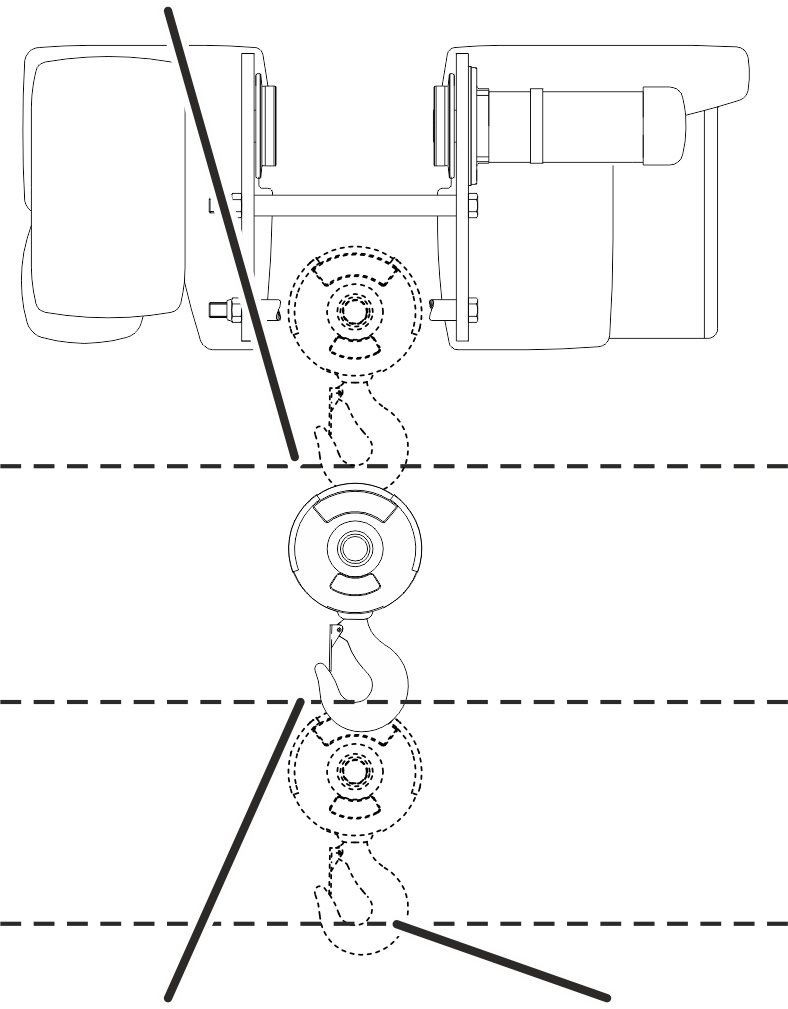
- Koukun mitta (C-mitta) on aina korkein kohta, johon kuormakoukun saa siirtää ilman, että vaijeri vaurioituu. Mittaa määritettäessä on jo otettu huomioon turvamarginaali.
- Koukun mitta (C-mitta) on vaijerinostimen juoksupyörän alareunan ja kuormakoukun sisäreunan välinen etäisyys.
- Koukun mitta (C-mitta) koskee aina vakiomallista kuormakoukkua. Tarkasta suurempien tai pienempien kuormakoukkujen kohdalla koukun mitta vaijerinostimen tietolehtisestä.
- Backup-rajoittimen kytkentäpiste on C1, ja se sijaitsee jonkin verran koukun mitan yläpuolella. Kyseinen piste on ehdottomasti korkein kohta, johon kuormakoukun saa siirtää ilman, että vaijeri vaurioituu.
- Ylemmän nostorajoittimen kytkentäpiste on C2, joka on jonkin verran koukun mitan alapuolella.
- Molemmilla kytkentäpisteillä (C1 ja C2) on kaksi vaihtoehtoista viitereunaa: A1 ja A2 (etäisyys alhaalta helposti saavutettavan vaijerinostimen reunan ja alataljan yhteydessä olevan taittopyörän akselin välillä) samoin kuin B1 ja B2 (etäisyys alhaalta helposti saavutettavan vaijerinostimen reunan ja ja alataljan yläreunan välillä). Näitä lisämittoja voi käyttää vaihtoehtoisesti koukun mitan sijaan, ja nämä mitat voivat myös helpottaa mittaamista. Kuormakoukun koko ei vaikuta kyseisiin mittoihin, joten mittoja voi käyttää myös pienempien tai suurempien kuormakoukkujen kohdalla.
- Valitse seuraavasta piirustuksesta sopiva vaijerinostimen ja alataljan viitereuna.
- Katso mitat C1 ja C2 tai vaihtoehtoisesti A1 ja A2 tai B1 ja B2 seuraavasta taulukosta.
Vaijerinostimen viitereunat malleittain:
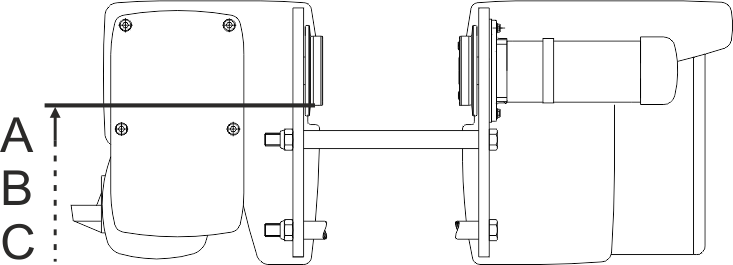
Alataljan viitereunat:
Koukun mittaBackup-rajoittimen kytkentäpiste
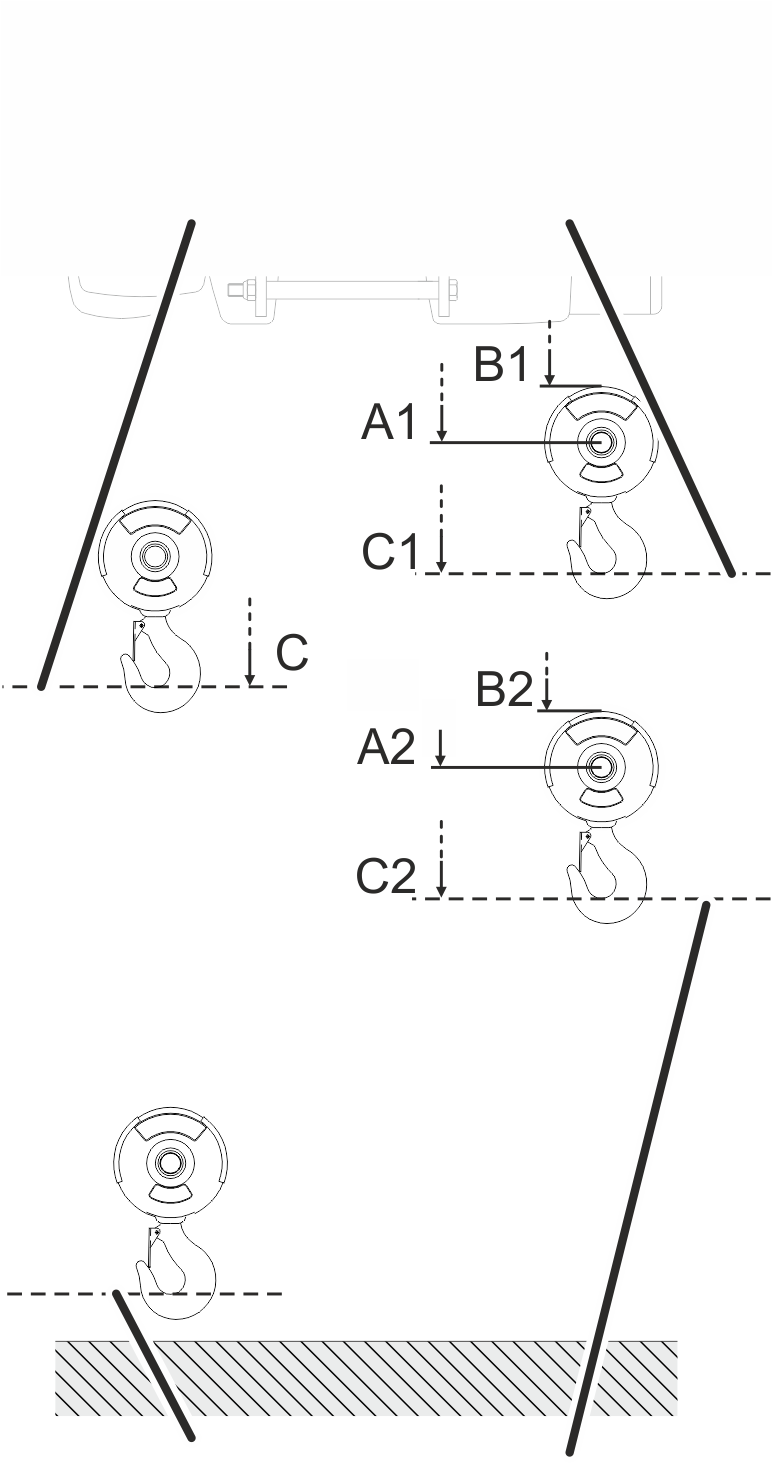
Yleistä:
- Säätöruuvin kiertäminen 146 kierrosta pyöräyttää vaihteiston rajakatkaisijan kytkinnokkaa yhteensä 360°.
- Seuraavassa on ilmoitettu koukun siirtomatka millimetreinä yhdellä säätöruuvin kierroksella.
- Säätöruuvin kiertäminen oikealle siirtää kytkentäpistettä alaspäin, säätöruuvin kiertäminen vasemmalle siirtää kytkentäpistettä ylöspäin.
- Se, kuinka monta millimetriä koukku kulkee mikrokytkimen kuolleella alueella (kytkentähystereesi), ilmoitetaan seuraavassa taulukossa.
Backup-rajoittimen |
Ylemmän nostorajoittimen |
Kuollut alue (kytkentähystereesi) |
Koukun siirtomatka per säätöruuvin kierros |
|||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|
Tyyppi |
Koko |
Ripustus |
Raideleveys [mm] |
Koukun mitta (C-mitta) |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
E |
800 |
4/1 |
Kork. 300 |
400 |
165 |
70 |
380 |
215 |
120 |
430 |
55 |
71 |
E |
1000 * |
2/1 |
Kork. 300 |
567 |
210 |
105 |
525 |
310 |
205 |
625 |
120 |
154 |
E |
1000 * |
4/1 |
Kork. 300 |
500 |
230 |
125 |
480 |
279 |
175 |
530 |
60 |
77 |
E |
2000 |
2/1 |
Kork. 300 |
580 |
180 |
70 |
540 |
280 |
170 |
640 |
130 |
172 |
E |
2000 |
4/1 |
Kork. 300 |
500 |
195 |
80 |
480 |
245 |
130 |
530 |
65 |
86 |
E |
3000 |
2/1 |
Kork. 300 |
664 |
215 |
70 |
625 |
315 |
170 |
734 |
160 |
214 |
E |
3000 |
4/1 |
Kork. 300 |
580 |
235 |
90 |
560 |
285 |
140 |
610 |
80 |
107 |
E |
5000 |
2/1 |
Enint. 350 |
830 |
295 |
110 |
790 |
395 |
210 |
890 |
178 |
238 |
E |
5000 |
4/1 |
Enint. 350 |
825 |
375 |
190 |
805 |
425 |
240 |
855 |
89 |
119 |
E |
6000 |
2/1 |
Enint. 350 |
830 |
295 |
110 |
790 |
395 |
210 |
890 |
194 |
260 |
* Ilmoitetut arvot koskevat malleja GM 1000 kompakt ja GM 1000 modular. Arvot ovat kummassakin rakennemallissa identtisiä.
Vain tyyppiä E olevan vaijerinostimen ja suuremman raideleveyden yhteydessä
Tämä kappale koskee vain tyyppiä E olevia vaijerinostimia, joissa on suurempi raideleveys kuin yllä olevassa taulukossa on mainittu.
Suuremman koukun mitan laskeminen
Tietystä raideleveydestä lähtien koukkumittaa on suurennettava.
- Lisää yllä olevassa taulukossa mainittuun koukkumittaan tässä taulukossa mainittu lisämitta.
Raideleveys |
Koko 800 |
Koko 1000 |
Koko 1000 |
Koko 2000 |
Koko 2000 |
Koko 3000 |
Koko 3000 |
Koko 5000 |
Koko 5000 |
Koko 6000 |
|---|---|---|---|---|---|---|---|---|---|---|
300 |
0 |
0 |
0 |
0 |
0 |
0 |
0 |
- |
- |
- |
350 |
49 |
39 |
45 |
43 |
53 |
62 |
80 |
0 |
0 |
0 |
400 |
98 |
78 |
89 |
86 |
106 |
124 |
160 |
76 |
74 |
76 |
450 |
146 |
117 |
134 |
129 |
159 |
187 |
240 |
152 |
148 |
152 |
500 |
195 |
156 |
178 |
172 |
212 |
249 |
320 |
228 |
222 |
228 |
550 |
- |
- |
- |
- |
265 |
311 |
401 |
304 |
296 |
304 |
600 |
- |
- |
- |
- |
318 |
373 |
481 |
380 |
370 |
380 |
650 |
- |
- |
- |
- |
371 |
435 |
561 |
456 |
444 |
456 |
700 |
- |
- |
- |
- |
424 |
498 |
641 |
532 |
518 |
532 |
Backup-rajoittimen |
Ylemmän nostorajoittimen |
Kuollut alue (kytkentähystereesi) |
Koukun siirtomatka per säätöruuvin kierros |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Tyyppi |
Koko |
Ripustus |
Koukun mitta (C-mitta) |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
S |
800 |
4/1 |
343 |
335 |
245 |
323 |
385 |
295 |
377 |
55 |
71 |
S |
1000 |
4/1 |
420 |
420 |
315 |
400 |
470 |
365 |
450 |
60 |
77 |
S |
2000 |
4/1 |
440 |
405 |
290 |
420 |
455 |
340 |
470 |
65 |
86 |
S |
3000 |
2/1 |
699 |
520 |
370 |
659 |
620 |
470 |
760 |
160 |
214 |
S |
3000 |
4/1 |
550 |
540 |
395 |
530 |
590 |
445 |
580 |
80 |
107 |
Backup-rajoittimen |
Ylemmän nostorajoittimen |
Kuollut alue (kytkentähystereesi) |
Koukun siirtomatka per säätöruuvin kierros |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Tyyppi |
Koko |
Ripustus |
Koukun mitta (C-mitta) |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
U |
5000 |
4/1 |
1132 |
270 |
80 |
1110 |
320 |
130 |
1160 |
89 |
119 |
U |
6000 |
2/1 |
1256 |
235 |
50 |
1215 |
335 |
150 |
1315 |
194 |
260 |
U |
6000 |
4/1 |
1241 |
260 |
70 |
1220 |
310 |
120 |
1270 |
97 |
130 |
U |
7000 |
2/1 |
1615 |
330 |
90 |
1575 |
430 |
190 |
1675 |
254 |
342 |
Backup-rajoittimen |
Ylemmän nostorajoittimen |
Kuollut alue (kytkentähystereesi) |
Koukun siirtomatka per säätöruuvin kierros |
|||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|
Tyyppi |
Koko |
Ripustus |
Raideleveys [mm] |
Koukun mitta |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
D |
800 |
4/1 |
144 |
170 |
80 |
125 |
220 |
130 |
175 |
55 |
71 |
|
D |
1000 |
4/1 |
195 |
190 |
85 |
175 |
240 |
135 |
225 |
60 |
77 |
|
D |
2000 |
2/1 |
295 |
160 |
50 |
255 |
260 |
150 |
355 |
130 |
172 |
|
D |
2000 |
4/1 |
215 |
175 |
60 |
195 |
225 |
110 |
245 |
65 |
86 |
|
D |
3000 |
2/1 |
315 |
190 |
45 |
275 |
290 |
150 |
375 |
160 |
214 |
|
D130 |
3000 |
4/1 |
260 |
230 |
85 |
240 |
280 |
134 |
290 |
80 |
107 |
|
D160 |
3000 |
4/1 |
260 |
225 |
80 |
240 |
275 |
129 |
290 |
80 |
107 |
|
D |
5000 |
2/1 |
440 |
240 |
50 |
400 |
340 |
150 |
500 |
178 |
238 |
|
D |
5000 |
4/1 |
160 |
385 |
285 |
100 |
365 |
335 |
150 |
415 |
89 |
119 |
D |
5000 |
4/1 |
200 |
385 |
305 |
120 |
355 |
170 |
||||
D |
5000 |
4/2 |
320 |
330 |
220 |
280 |
430 |
320 |
380 |
178 |
238 |
|
D |
6000 |
2/1 |
520 |
235 |
50 |
480 |
335 |
150 |
580 |
194 |
260 |
|
D |
6000 |
4/1 |
267 |
260 |
73 |
247 |
310 |
123 |
297 |
97 |
130 |
|
D |
6000 |
6/1 |
606 |
355 |
168 |
586 |
405 |
218 |
636 |
65 |
87 |
|
D |
7000 |
2/1 |
572 |
344 |
103 |
532 |
444 |
203 |
632 |
254 |
342 |
|
D |
7000 |
4/1 |
501 |
380 |
139 |
481 |
430 |
189 |
531 |
127 |
171 |
|
D |
7000 |
6/1 |
kork. 2000 |
717 |
520 |
280 |
690 |
570 |
330 |
745 |
85 |
114 |
D |
7000 |
6/1 |
alk. 2000 |
897 |
520 |
280 |
875 |
570 |
330 |
925 |
85 |
114 |
D |
7000 |
4/2 |
236 |
240 |
50 |
195 |
340 |
150 |
295 |
254 |
342 |
|
D |
7000 |
8/2 |
516 |
260 |
70 |
495 |
310 |
120 |
545 |
127 |
171 |
|
Backup-rajoittimen |
Ylemmän nostorajoittimen |
Kuollut alue (kytkentähystereesi) |
Koukun siirtomatka per säätöruuvin kierros |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Tyyppi |
Koko |
Ripustus |
Koukun mitta |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
DA |
800 |
4/1 |
429 |
170 |
80 |
410 |
220 |
130 |
460 |
55 |
71 |
DA |
1000 |
4/1 |
520 |
190 |
85 |
500 |
240 |
135 |
550 |
60 |
77 |
DA |
2000 |
2/1 |
621 |
160 |
50 |
580 |
260 |
150 |
681 |
130 |
172 |
DA |
2000 |
4/1 |
544 |
175 |
60 |
520 |
225 |
110 |
570 |
65 |
86 |
DA |
3000 |
2/1 |
700 |
193 |
45 |
660 |
290 |
145 |
760 |
160 |
214 |
DA |
3000 |
4/1 |
620 |
225 |
80 |
600 |
275 |
130 |
650 |
80 |
107 |
DA |
5000 |
2/1 |
825 |
240 |
50 |
785 |
340 |
150 |
885 |
178 |
238 |
DA |
5000 |
4/1 |
813 |
285 |
100 |
795 |
335 |
150 |
845 |
89 |
119 |
DA160 |
6000 |
2/1 |
949 |
235 |
50 |
910 |
335 |
150 |
1010 |
194 |
260 |
DA200 |
6000 |
4/1 |
470 |
260 |
70 |
450 |
310 |
120 |
500 |
97 |
130 |
DA280 |
6000 |
4/1 |
832 |
260 |
70 |
810 |
310 |
120 |
860 |
97 |
130 |
DA280 |
6000 |
6/1 |
1068 |
352 |
165 |
1050 |
400 |
215 |
1100 |
65 |
87 |
DA200 |
7000 |
2/1 |
1284 |
345 |
105 |
1245 |
445 |
205 |
1345 |
254 |
342 |
DA |
7000 |
4/1 |
913 |
375 |
135 |
895 |
425 |
185 |
943 |
127 |
171 |
DA |
7000 |
6/1 |
1370 |
515 |
275 |
1350 |
565 |
325 |
1400 |
85 |
114 |
Backup-rajoittimen |
Ylemmän nostorajoittimen |
Kuollut alue (kytkentähystereesi) |
Koukun siirtomatka per säätöruuvin kierros |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Tyyppi |
Koko |
Ripustus |
Koukun mitta (C-mitta) |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
DQA |
2000 |
2/1 |
525 |
125 |
10 |
485 |
225 |
110 |
585 |
130 |
172 |
DQA |
2000 |
4/1 |
445 |
140 |
30 |
425 |
190 |
80 |
475 |
65 |
86 |
DQA |
3000 |
2/1 |
639 |
190 |
40 |
600 |
290 |
140 |
700 |
160 |
214 |
DQA |
3000 |
4/1 |
555 |
210 |
65 |
535 |
260 |
115 |
585 |
80 |
107 |
DQA |
5000 |
2/1 |
810 |
275 |
90 |
770 |
375 |
190 |
870 |
178 |
238 |
DQA |
5000 |
4/1 |
712 |
265 |
75 |
690 |
315 |
125 |
740 |
89 |
119 |
DQA |
6000 |
2/1 |
870 |
335 |
150 |
830 |
435 |
250 |
930 |
194 |
260 |
DQA |
6000 |
4/1 |
745 |
250 |
60 |
725 |
300 |
110 |
775 |
97 |
130 |
DQA350 |
7000 |
4/1 |
970 |
375 |
135 |
950 |
425 |
185 |
1000 |
127 |
171 |
Backup-rajoittimen |
Ylemmän nostorajoittimen |
Kuollut alue (kytkentähystereesi) |
Koukun siirtomatka per säätöruuvin kierros |
|||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|
Tyyppi |
Koko |
Ripustus |
Raideleveys [mm] |
Koukun mitta |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
Z |
5000 |
4/2 |
413 |
490 |
300 |
375 |
590 |
400 |
475 |
178 |
238 |
|
Z |
5000 |
8/2 |
631 |
505 |
315 |
610 |
555 |
365 |
660 |
89 |
119 |
|
Z |
6000 |
4/2 |
414 |
485 |
300 |
375 |
585 |
400 |
475 |
194 |
260 |
|
Z280 |
6000 |
8/2 |
638 |
450 |
310 |
620 |
550 |
360 |
670 |
97 |
130 |
|
Z350 |
6000 |
8/2 |
643 |
450 |
260 |
625 |
500 |
310 |
675 |
97 |
130 |
|
Z |
7000 |
4/2 |
668 |
525 |
285 |
630 |
625 |
385 |
730 |
254 |
342 |
|
Z |
7000 |
6/2 |
kork. 2000 |
717 |
522 |
281 |
697 |
572 |
331 |
747 |
170 |
228 |
Z |
7000 |
6/2 |
alk. 2000 |
897 |
522 |
281 |
877 |
572 |
331 |
927 |
170 |
228 |
Z |
7000 |
8/2 |
915 |
525 |
284 |
895 |
575 |
334 |
945 |
127 |
171 |
|
Z |
7000 |
10/2 |
960 |
482 |
241 |
940 |
532 |
291 |
990 |
102 |
137 |
|
Z |
7000 |
12/2 |
1378 |
761 |
482 |
1358 |
811 |
532 |
1408 |
85 |
114 |
|
Backup-rajoittimen |
Ylemmän nostorajoittimen |
Kuollut alue (kytkentähystereesi) |
Koukun siirtomatka per säätöruuvin kierros |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Tyyppi |
Koko |
Ripustus |
Koukun mitta (C-mitta) |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
ZA |
5000 |
8/2 |
1195 |
495 |
305 |
1175 |
545 |
355 |
1225 |
89 |
119 |
ZA280 |
6000 |
8/2 |
1253 |
495 |
305 |
1235 |
545 |
355 |
1285 |
97 |
130 |
ZA350 |
6000 |
8/2 |
1163 |
445 |
255 |
1145 |
495 |
305 |
1195 |
97 |
130 |
ZA |
7000 |
6/2 |
1370 |
515 |
275 |
1350 |
565 |
325 |
1400 |
170 |
228 |
ZA |
7000 |
8/2 |
1430 |
515 |
275 |
1410 |
565 |
325 |
1460 |
127 |
171 |
ZA |
7000 |
10/2 |
1312 |
480 |
240 |
1290 |
530 |
290 |
1340 |
102 |
137 |
Backup-rajoittimen kytkentäpisteeseen ajaminen
Backup-rajoittimen kytkentäpistettä saa siirtää vain tehtävään pätevä ammattihenkilö ja vain huollon yhteydessä.
Mitta A1, B1, C1
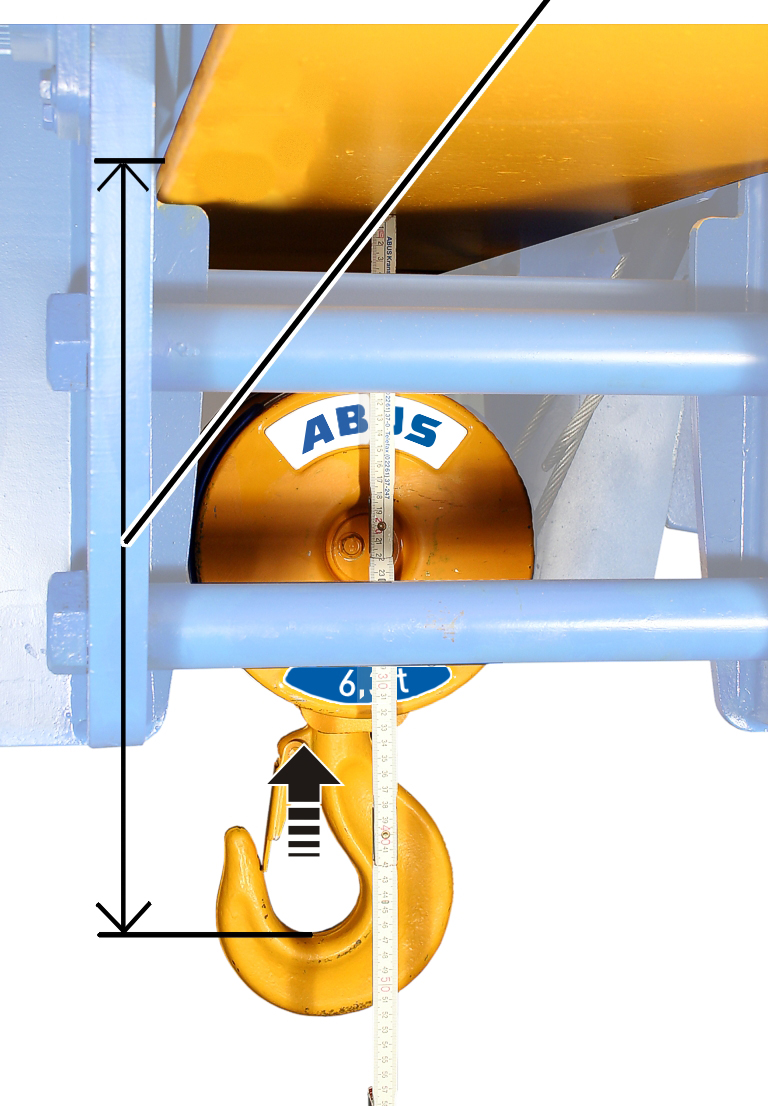
- Ohita ylempi nostorajoitin manuaalisesti, jotta Backup-rajoittimeen on mahdollista ajaa.
- Aja kuormakoukku ylös mittaan A1, B1 tai C1.
Koskee vain vaihteiston rajakatkaisijaa 'GGS'
Sinettien irrottaminen
Sinetit
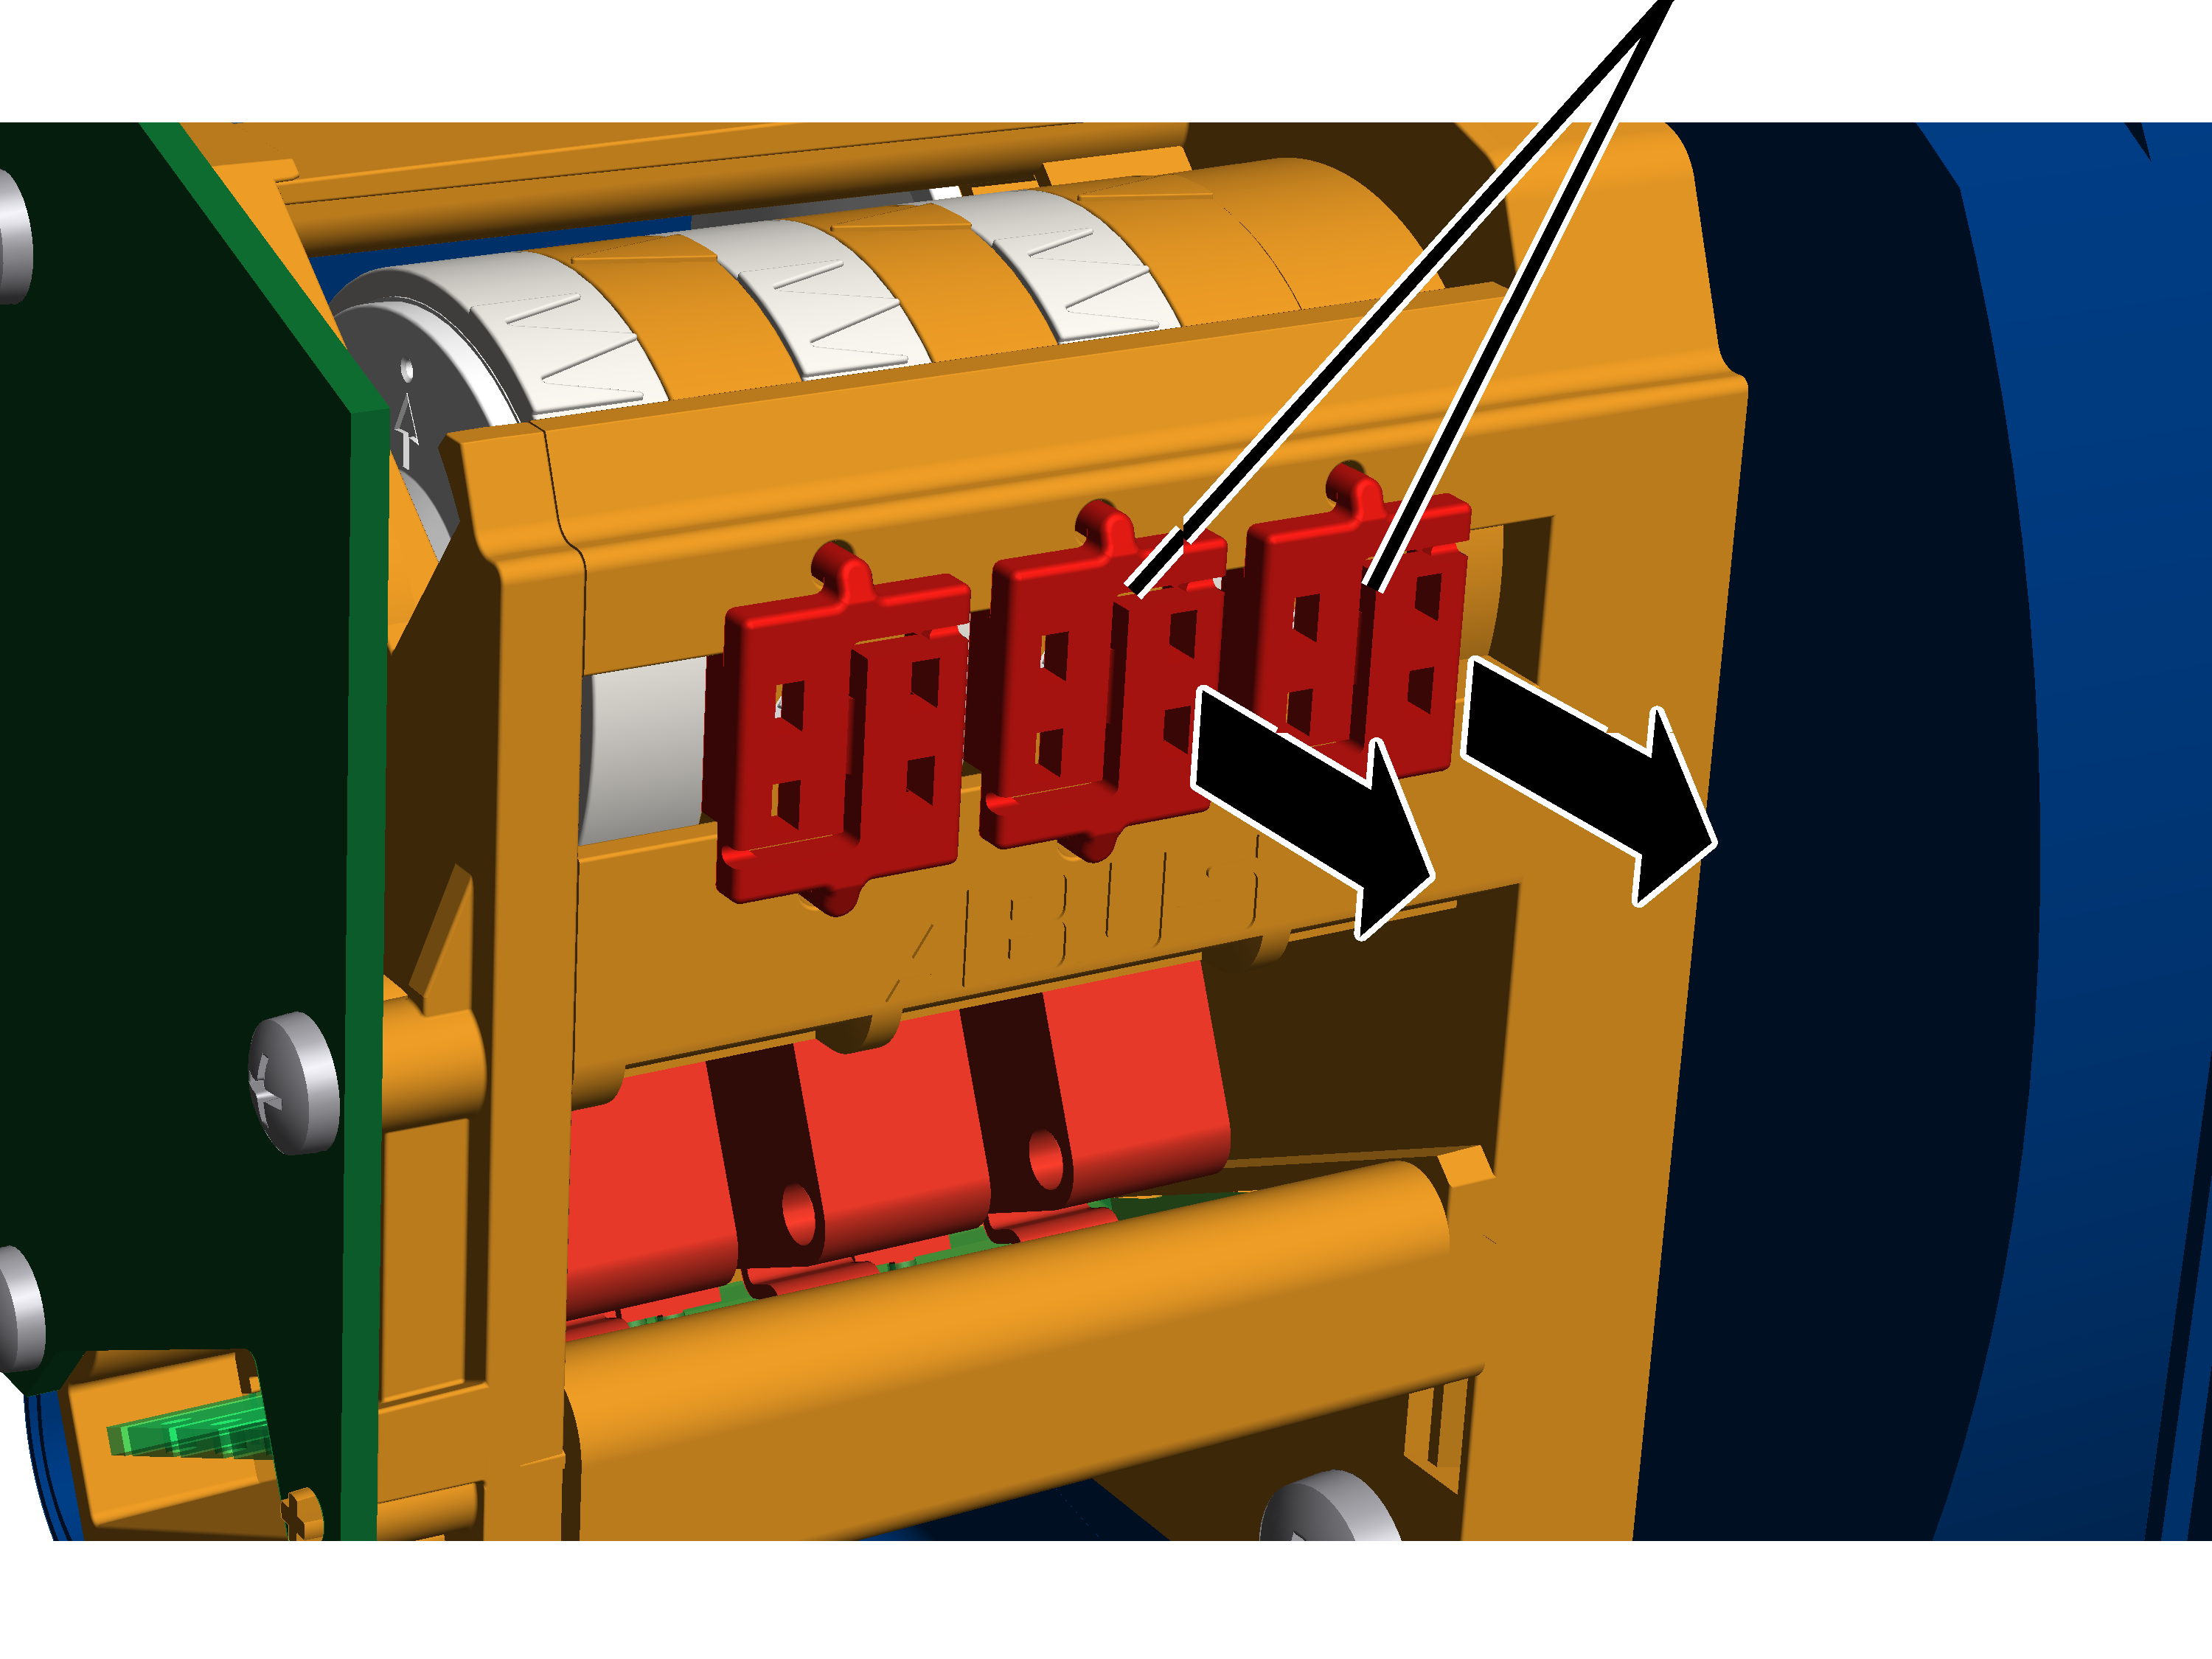
- Avaa noston rajakytkimen kotelon kansi vaijerirummusta.
- Halkaise sinetit painamalla sinettejä keskeltä ruuvinvääntimellä ja poista sinetit.
Backup-rajoittimen säätäminen
Backup-rajoitin säädetään oikeanpuoleisella säätöruuvilla.
Nokkarenkaan valkoinen osoitinOranssi osoitin
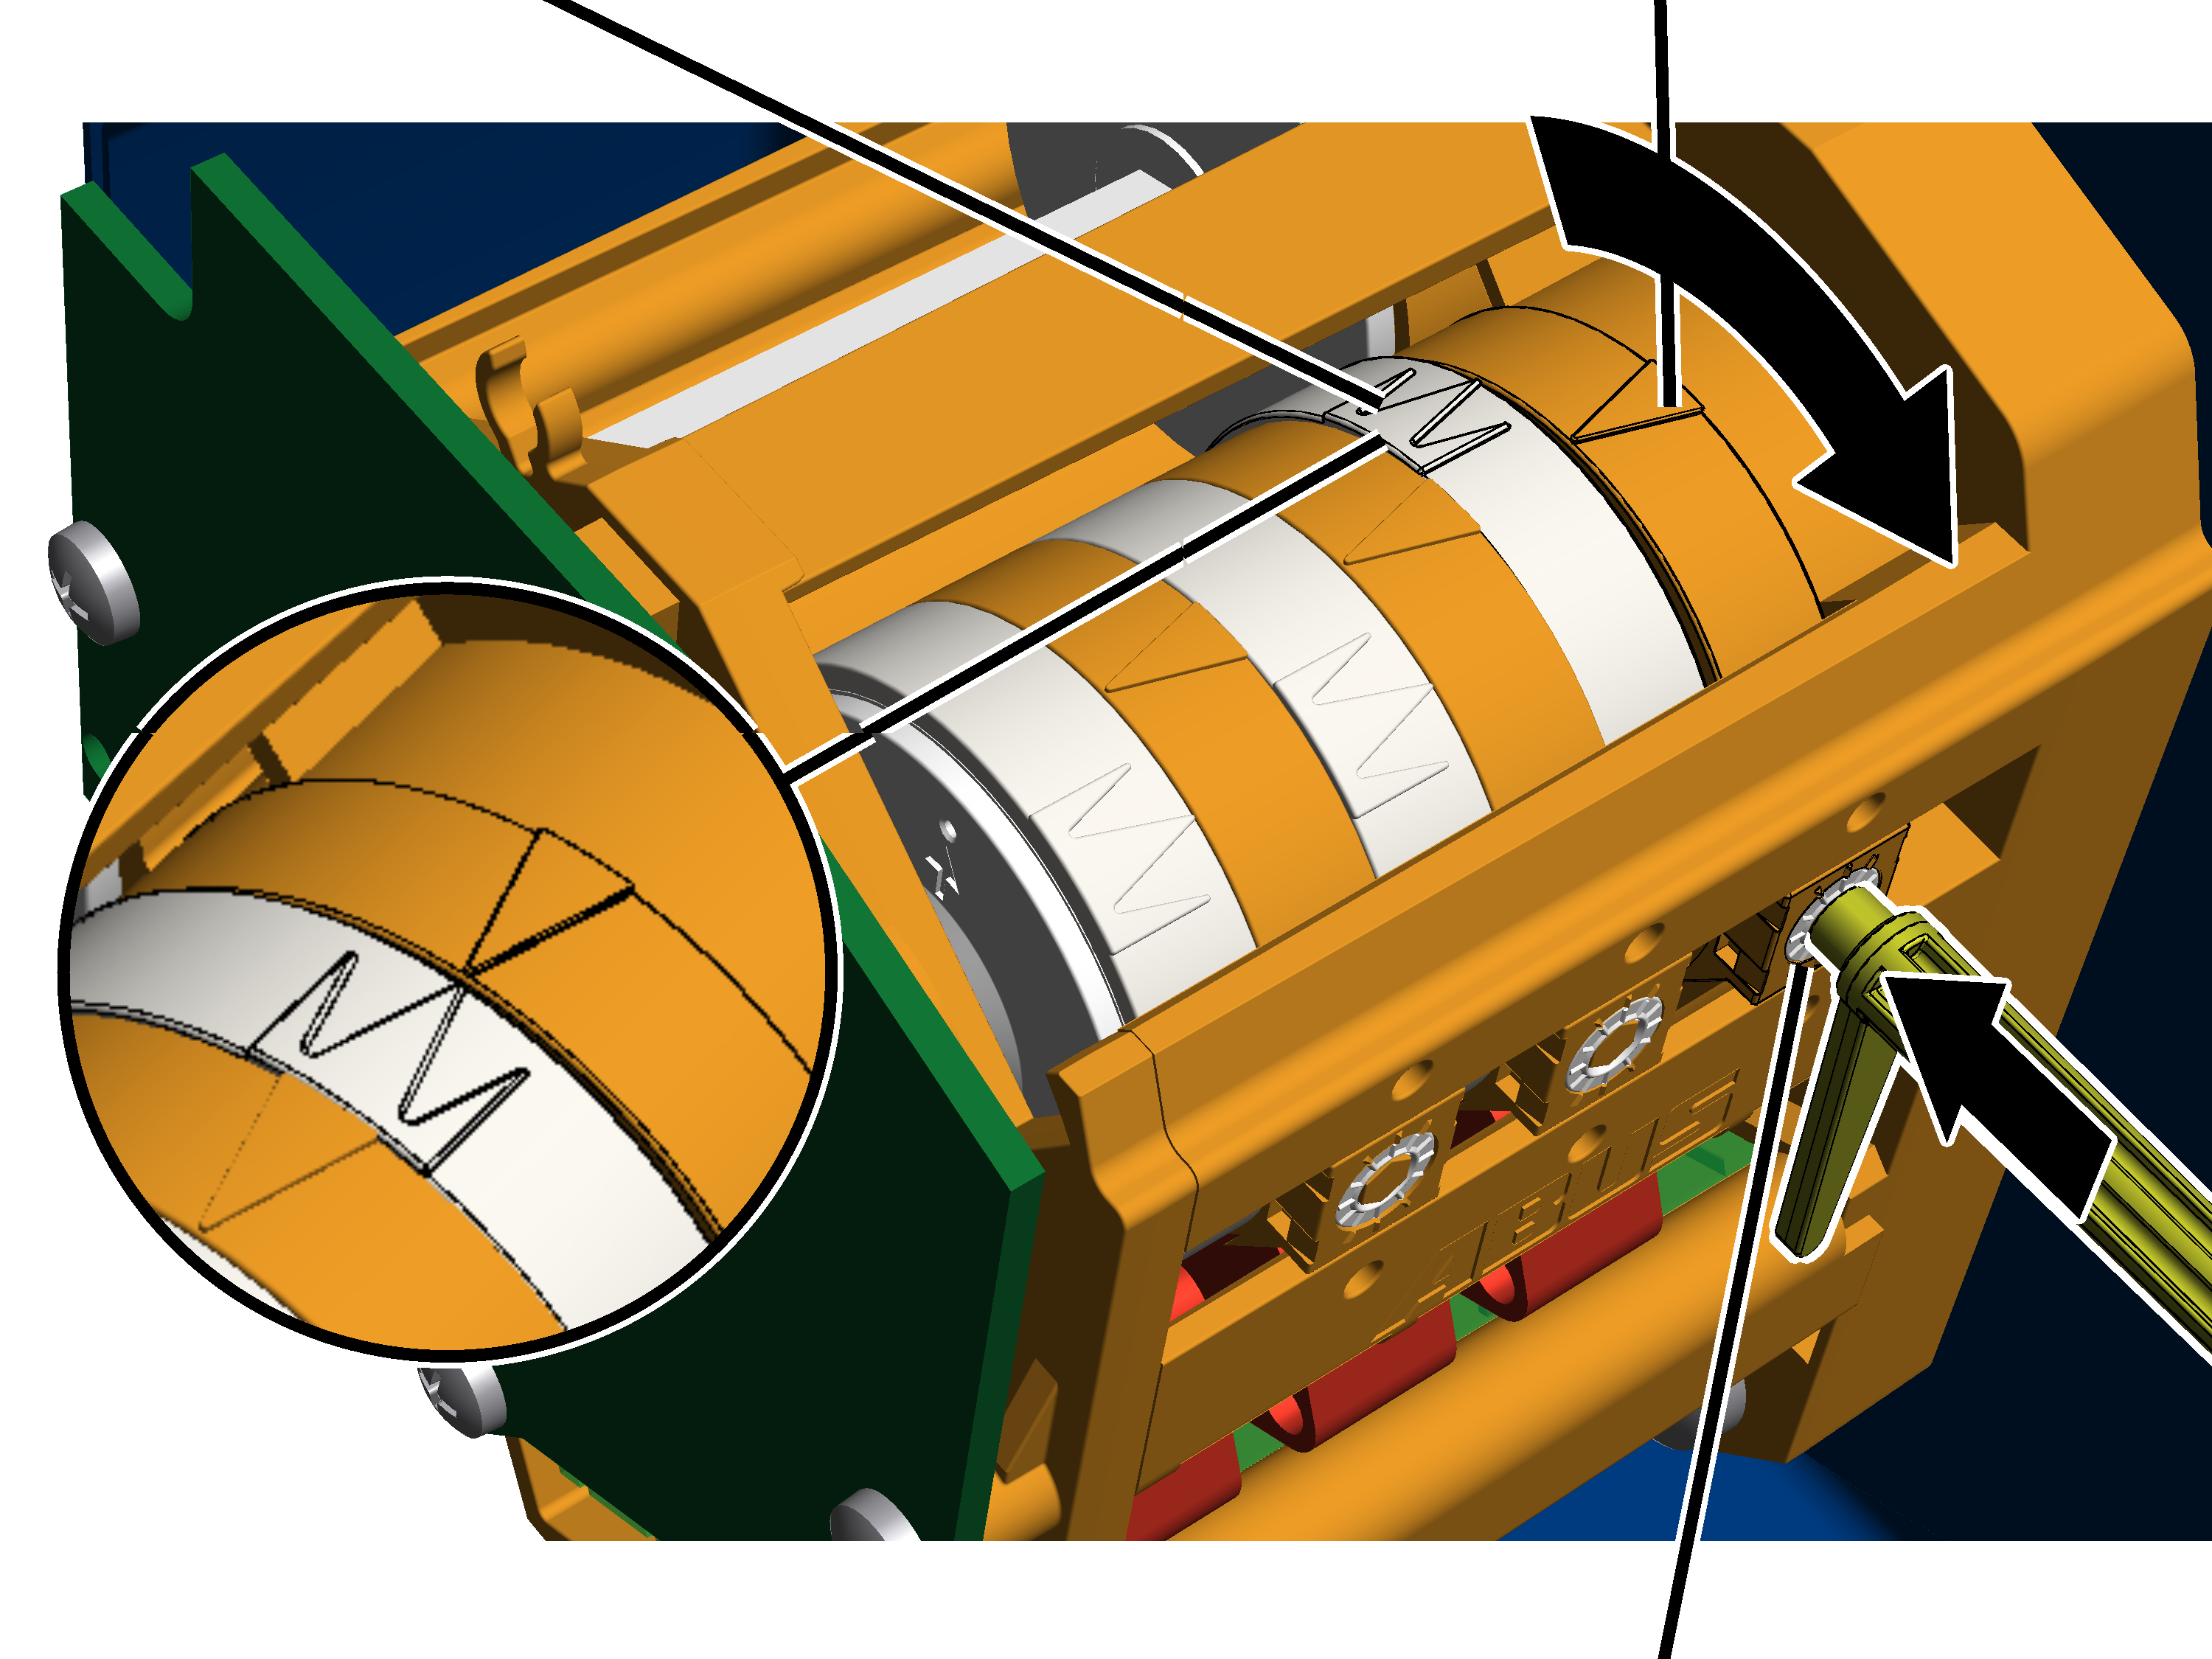
- Poista säätöavain. Avain on kiinnitetty kahteen vaihteiston rajakatkaisijan yhteydessä olevaan pidikkeeseen.
Vaihtoehtoisesti voi käyttää myös avainvälin 3.0 kuusioruuvien väännintä (mieluiten kääntöalustalla varustettuna).
Akkuruuvinväännintä EI saa käyttää.
- Paina säätöavain säätöruuvin sisään. Käytä tarkoitukseen hieman voimaa.
- Tarvittaessa: kierrä säätöruuvia siihen saakka, kunnes nokkarenkaan valkoinen osoitin on oranssin osoittimen vasemmalla puolella. Valkoinen osoitin ei saa olla oranssin osoittimen oikealla puolella eikä täsmälleen oranssin osoittimen kohdalla.
- Keskimmäinen valkoinen nuoli ilmoittaa kytkentäpisteen tarkan sijainnin. Kyseisen nuolen kummallakin puolella olevat valkoiset nuolet ilmoittavat puolestaan kytkentävaiheen alkamis- ja päättymiskohdan (kytkentähystereesi).
- Kierrä säätöruuvia siten, että nokkarenkaan valkoinen osoitin liikkuu myötäpäivään. Jatka kiertämistä, kunnes valkoinen osoitin on täsmälleen oranssin osoittimen kohdalla ja kuultavissa on naksahdus.
- Myötäpäivään kierrettäessä kytkentäpiste siirtyy alaspäin.
- Vastapäivään kierrettäessä kytkentäpiste siirtyy ylöspäin.
- Backup-rajoittimen kytkentäpiste on nyt säädetty.
Tässä kytkentäpisteessä ABUControl kytkee nosturin pääkontaktorin pois päältä. Tämä kytkentäpiste kytkee vain silloin, kun ylempi nostorajoitin ei ole kytkenyt (esim. koska se on rikki).
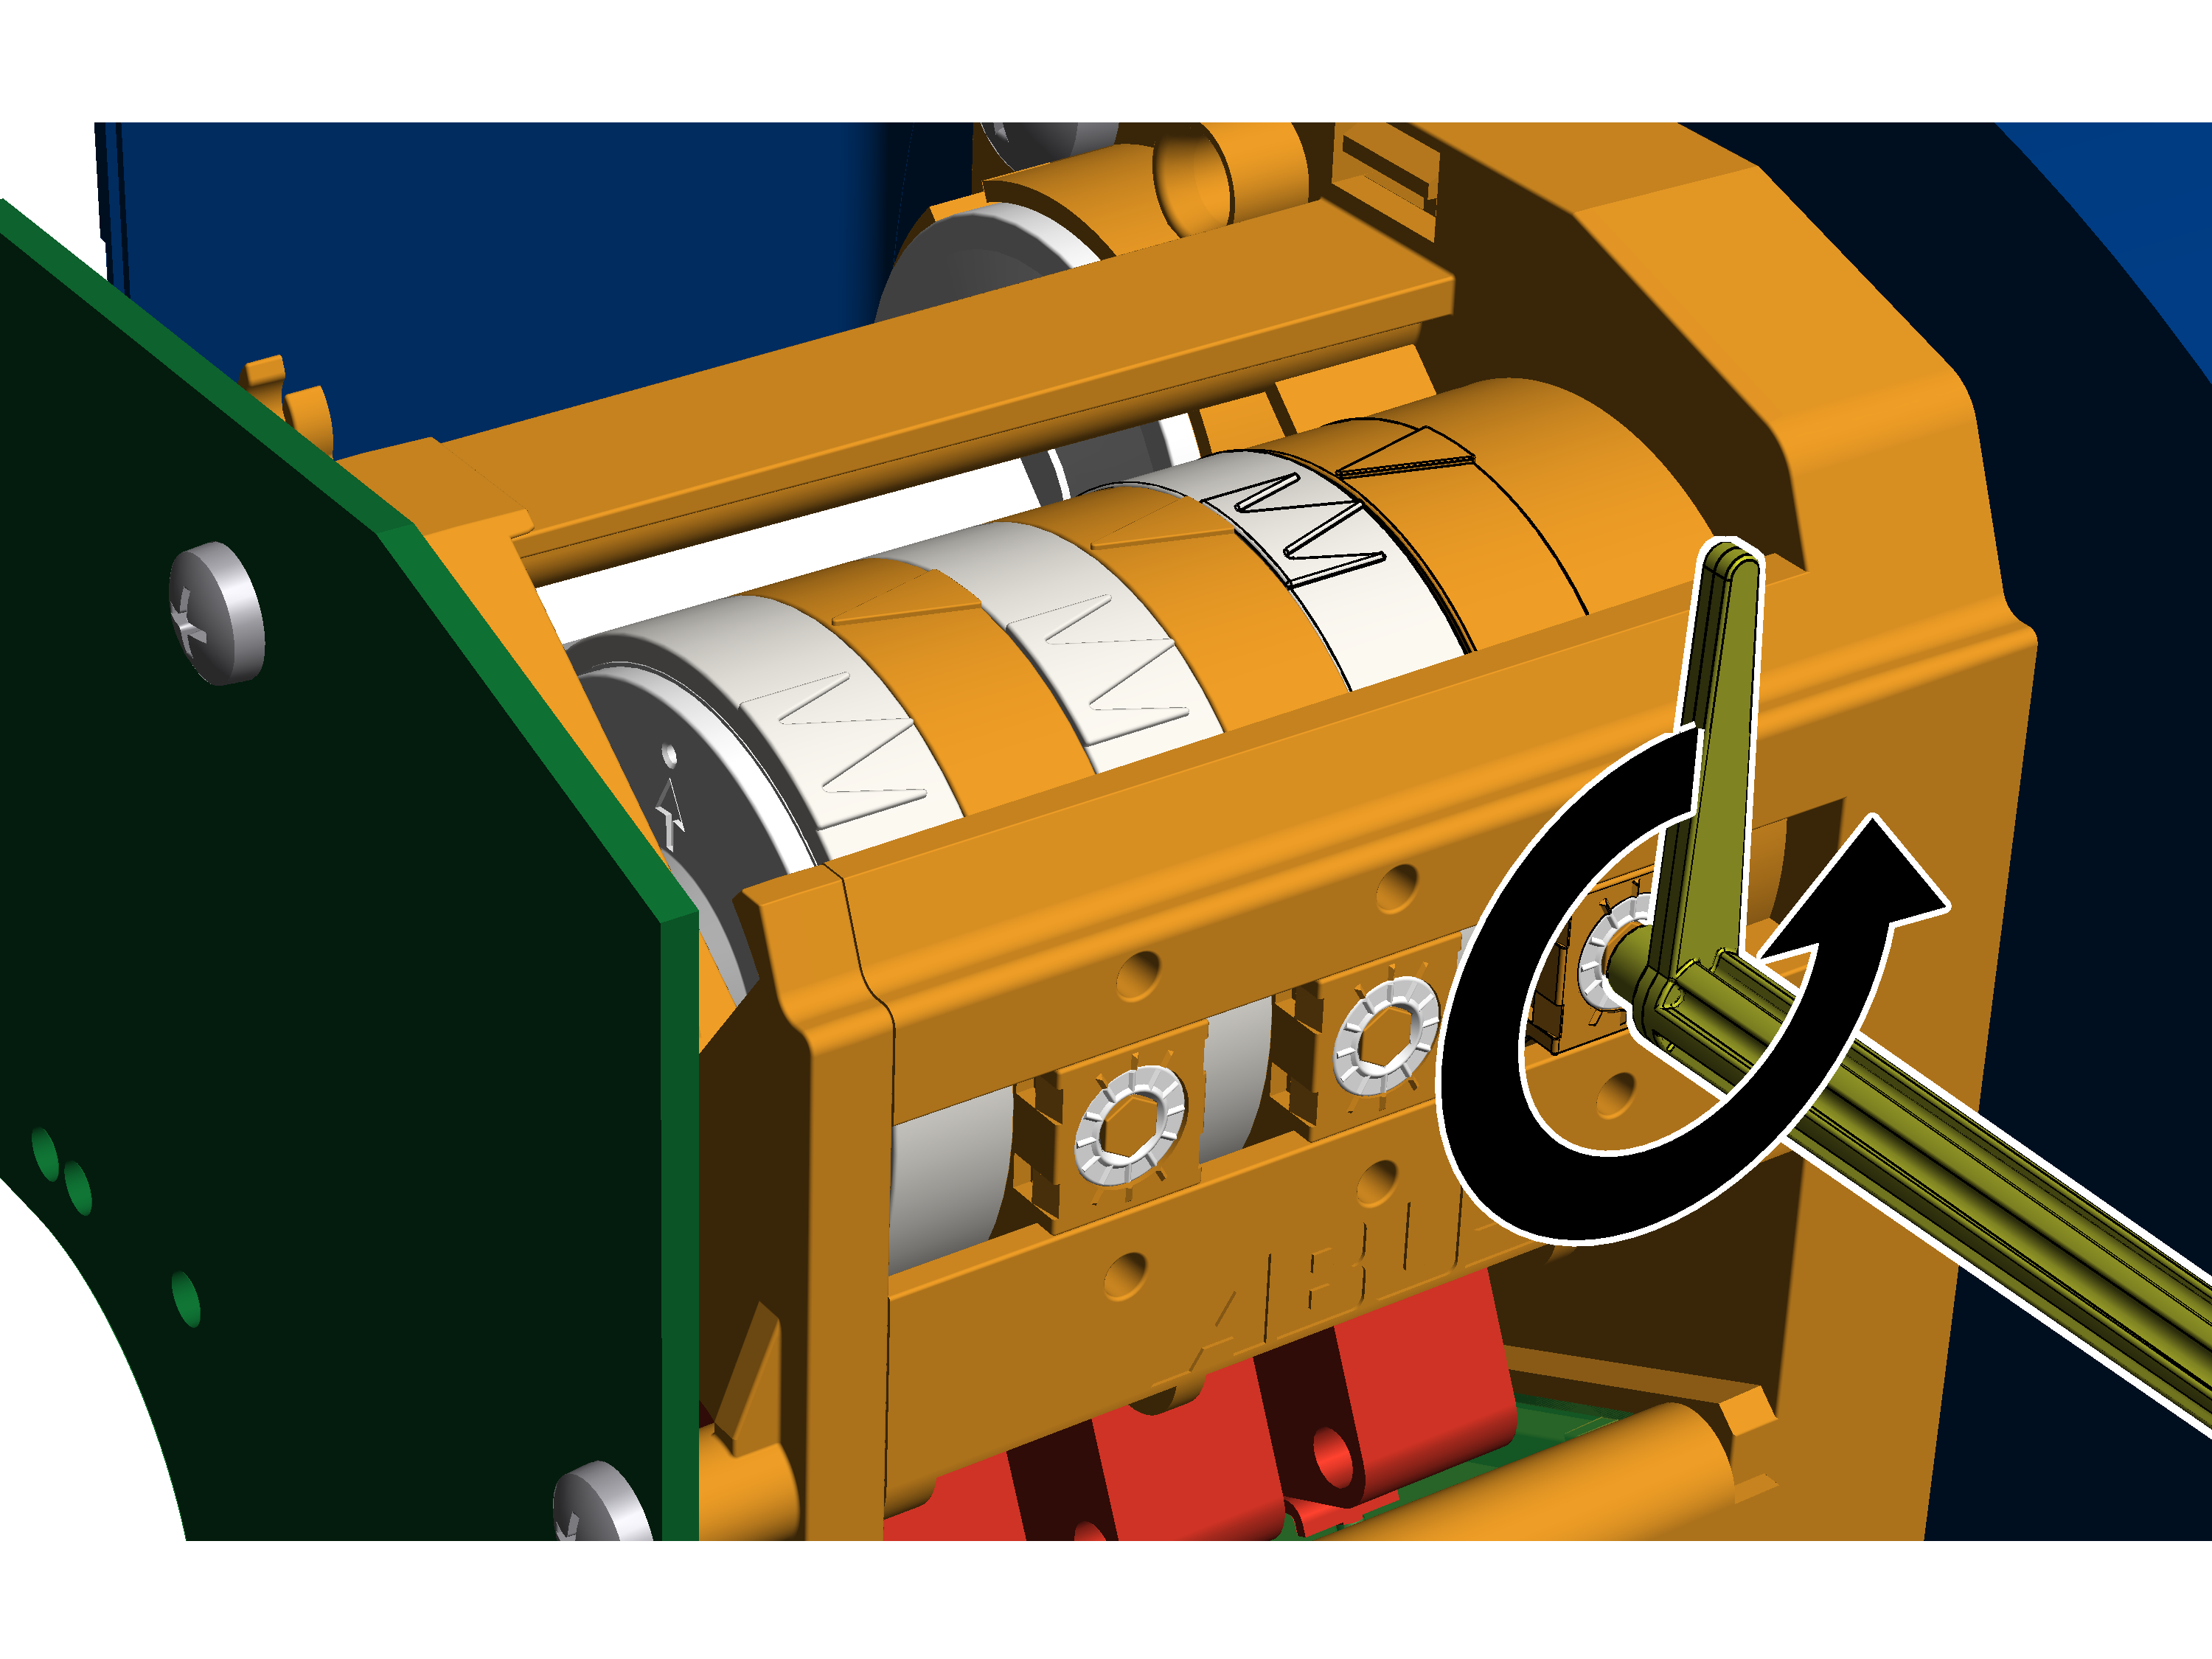
- Kierrä säätöruuvia kolmeneljäsosakierrosta vasemmalle.
- Mikrokytkin kytkeytyy jälleen. Pääkontaktori kytkeytyy uudelleen päälle.
- Aja kuormakoukkua hieman alaspäin.
- Kierrä säätöruuvia kolmeneljäsosakierrosta takaisin oikealle.
Ylemmän nostorajoittimen kytkentäpisteeseen ajaminen
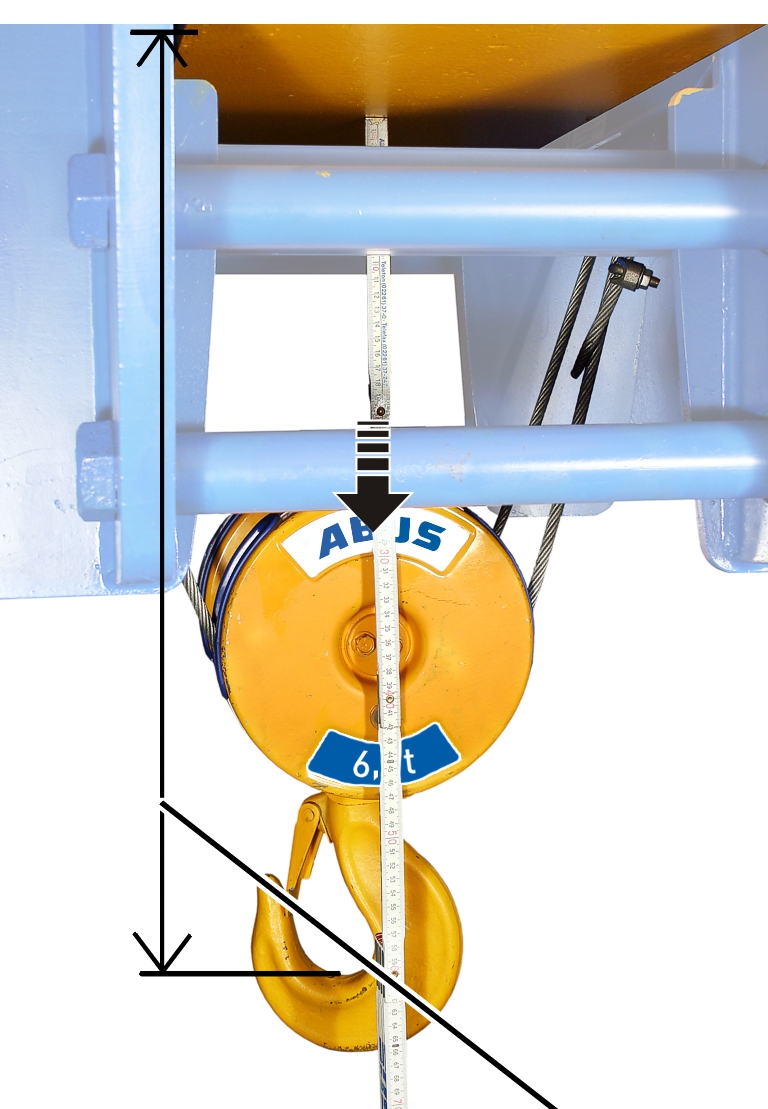
- Aja kuormakoukku mittaan A2, B2 tai C2.
Ylemmän nostorajoittimen säätäminen
Ylempi nostorajoitin säädetään keskimmäisellä säätöruuvilla.
Nokkarenkaan valkoinen osoitinOranssi osoitin
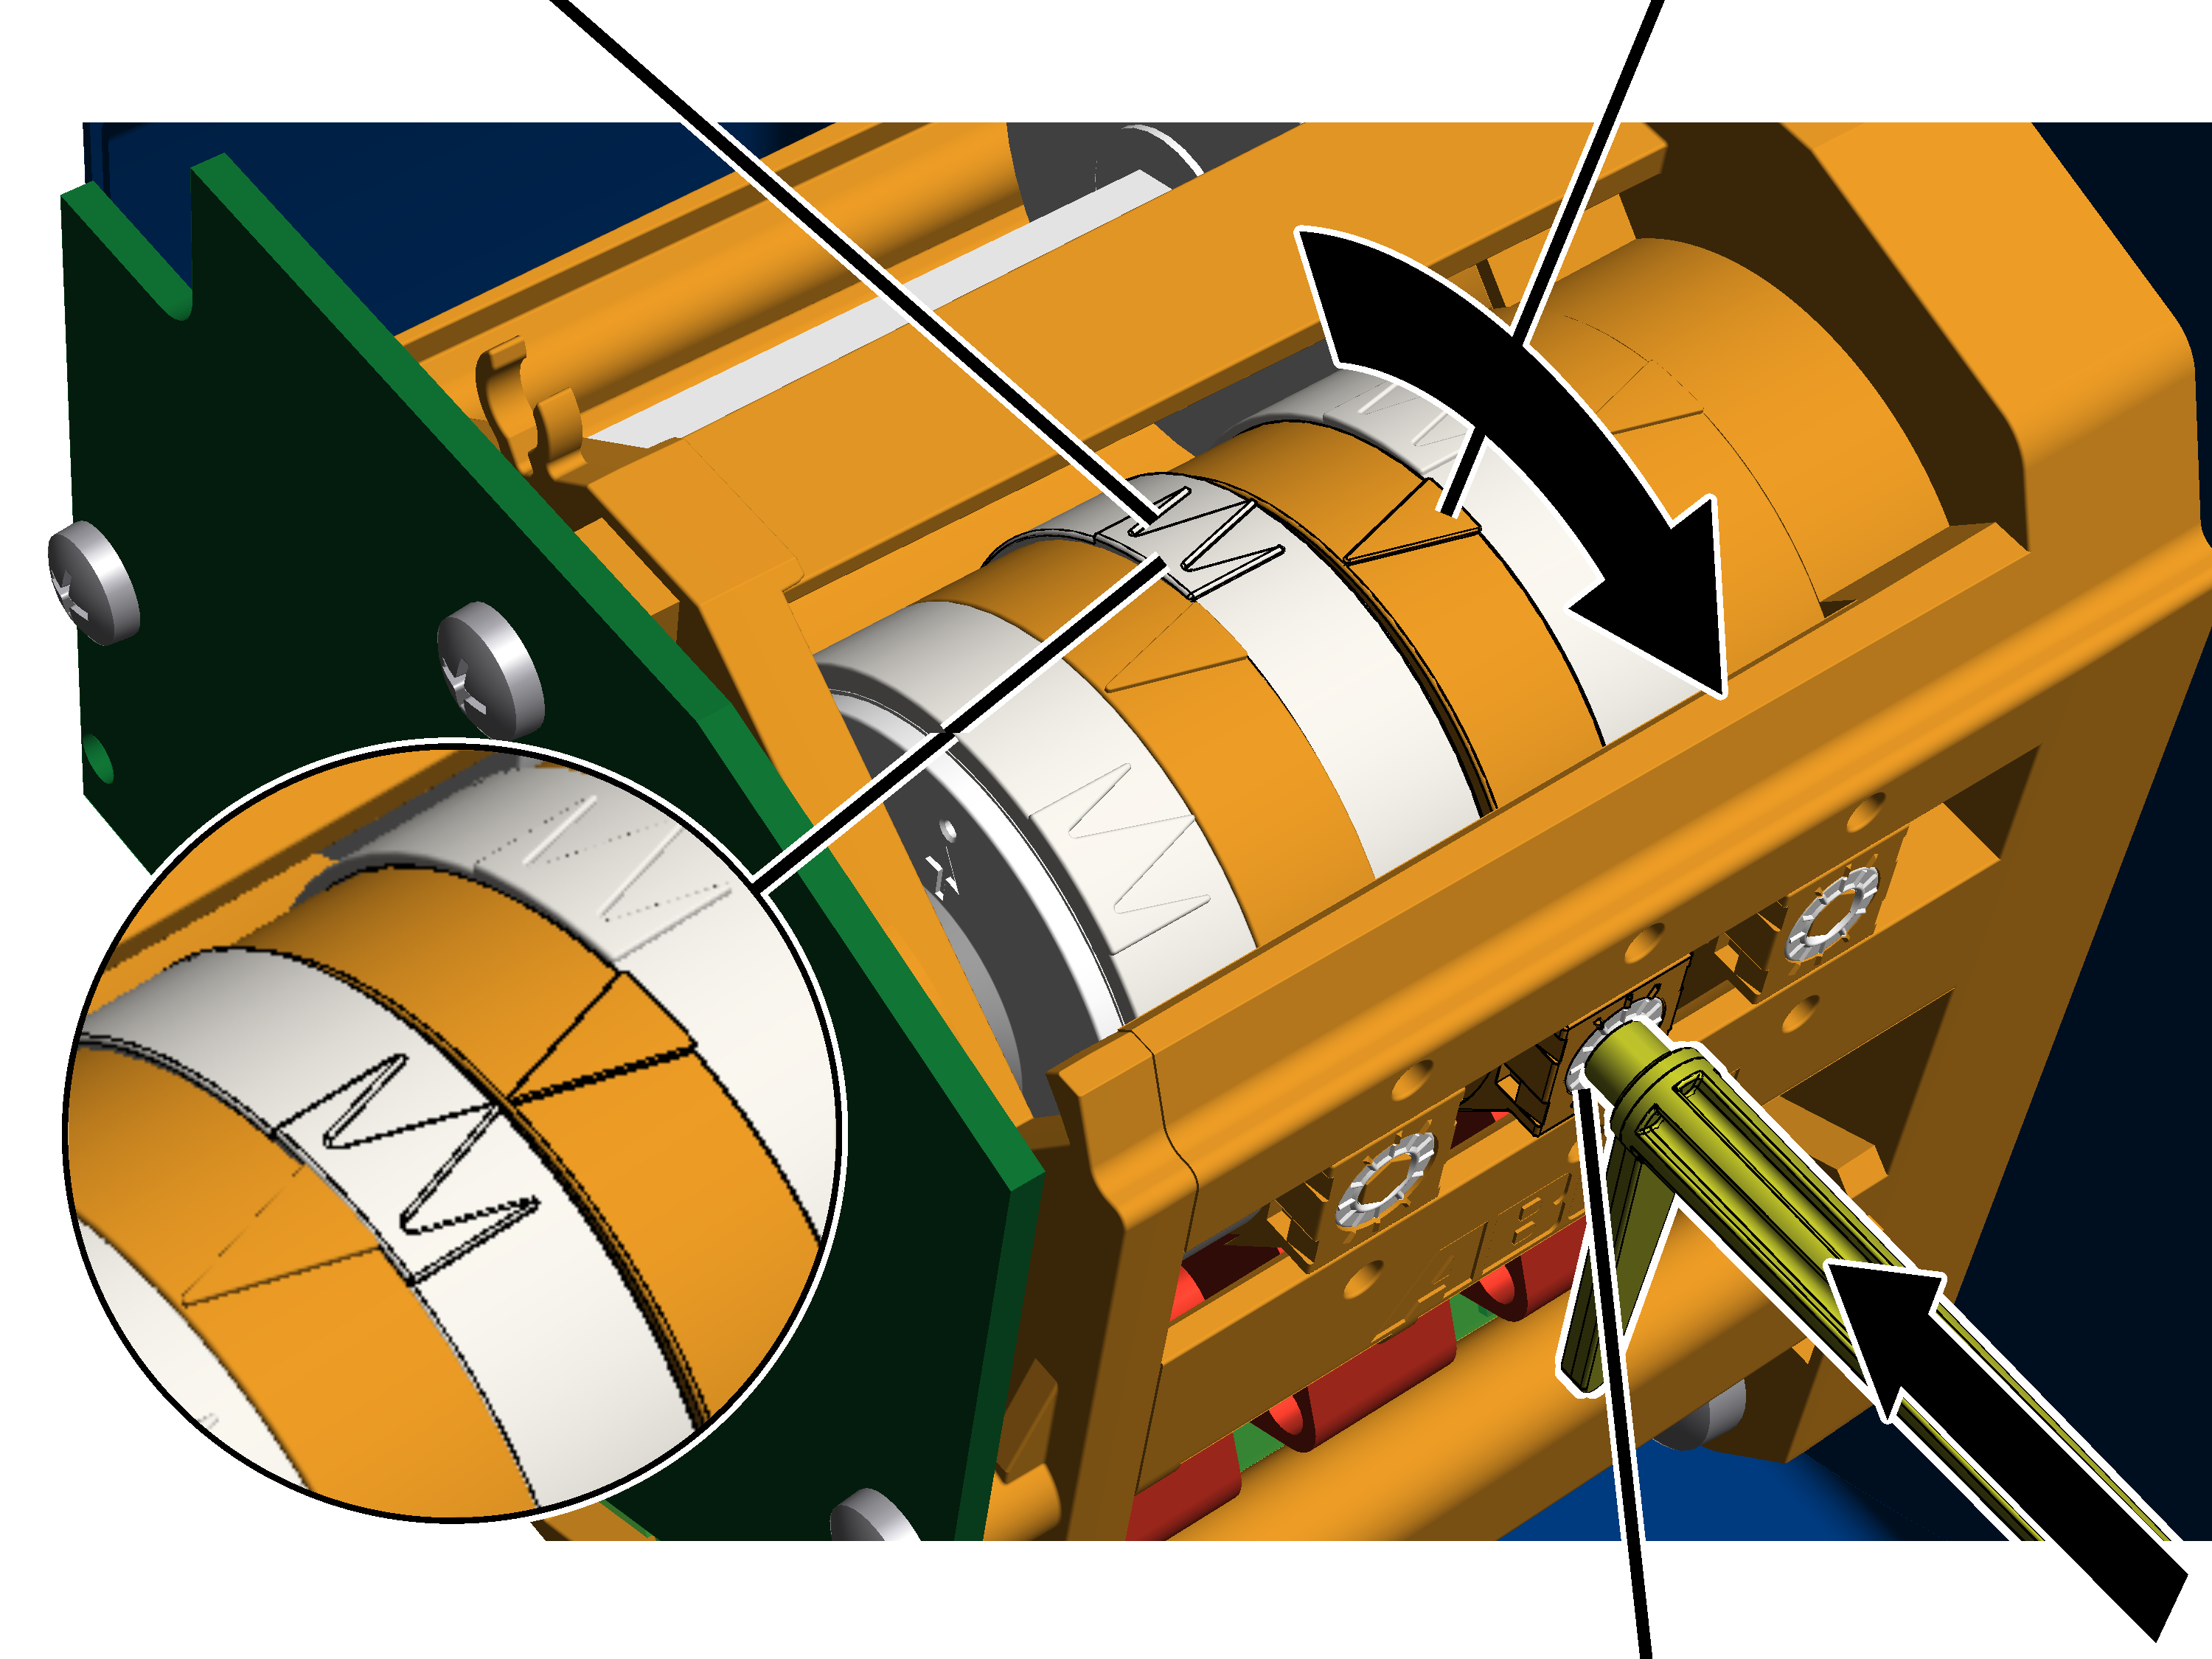
- Poista säätöavain. Avain on kiinnitetty kahteen vaihteiston rajakatkaisijan yhteydessä olevaan pidikkeeseen.
Vaihtoehtoisesti voi käyttää myös avainvälin 3.0 kuusioruuvien väännintä (mieluiten kääntöalustalla varustettuna).
Akkuruuvinväännintä EI saa käyttää.
- Paina säätöavain säätöruuvin sisään. Käytä tarkoitukseen hieman voimaa.
- Tarvittaessa: kierrä säätöruuvia siihen saakka, kunnes nokkarenkaan valkoinen osoitin on oranssin osoittimen vasemmalla puolella. Valkoinen osoitin ei saa olla oranssin osoittimen oikealla puolella eikä täsmälleen oranssin osoittimen kohdalla.
Keskimmäinen valkoinen nuoli ilmoittaa kytkentäpisteen tarkan sijainnin. Kyseisen nuolen kummallakin puolella olevat valkoiset nuolet ilmoittavat puolestaan kytkentävaiheen alkamis- ja päättymiskohdan (kytkentähystereesi).
- Kierrä säätöruuvia siten, että nokkarenkaan valkoinen osoitin liikkuu myötäpäivään. Jatka kiertämistä, kunnes valkoinen osoitin on täsmälleen oranssin osoittimen kohdalla ja kuultavissa on naksahdus.
- Myötäpäivään kierrettäessä kytkentäpiste siirtyy alaspäin.
- Vastapäivään kierrettäessä kytkentäpiste siirtyy ylöspäin.
- Korkeimman koukkupaikan kytkentäpiste on nyt säädetty.
Kuormakoukku pysähtyy normaalikäytössä tähän kytkentäpisteeseen, kun sitä on ensin jarrutettu. ABUControl määrittää jarrutusmatkan seuraavassa askeleessa automaattisesti.
Koskee vain vaihteiston rajakatkaisijaa "Kübler"
Backup-rajoittimen säätäminen
Backup-rajoitin säädetään takimmaisella säätöruuvilla.
KytkinnokkaMikrokytkin
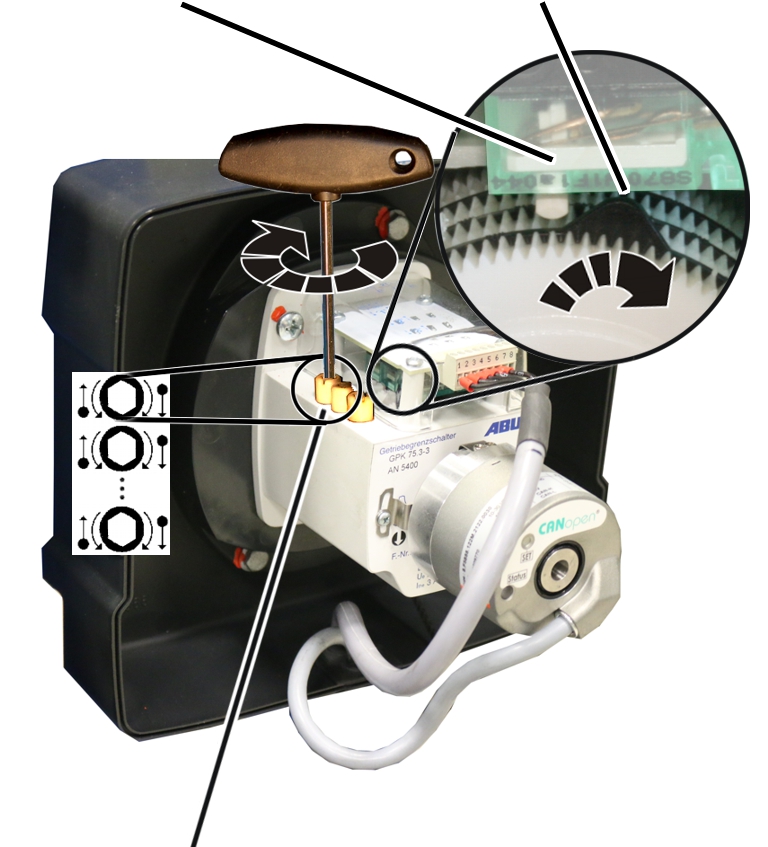
- Tarvittaessa: käännä säätöruuvia, kunnes kytkinnokka on mikrokytkimen vasemmalla puolella. Se ei saa olla mikrokytkimen oikealla puolella tai tarkalleen mikrokytkimen kohdalla.
- Käännä säätöruuvia oikeaan, kunnes kytkinnokka painaa mikrokytkintä myötäpäivään ja kuuluu napsaus.
- ABUControl kytkeytyy pois.
- Backup-rajoittimen kytkentäpiste on nyt säädetty.
Tässä kytkentäpisteessä ABUControl kytkee nosturin pääkontaktorin pois päältä. Tämä kytkentäpiste kytkee vain silloin, kun ylempi nostorajoitin ei ole kytkenyt (esim. koska se on rikki).
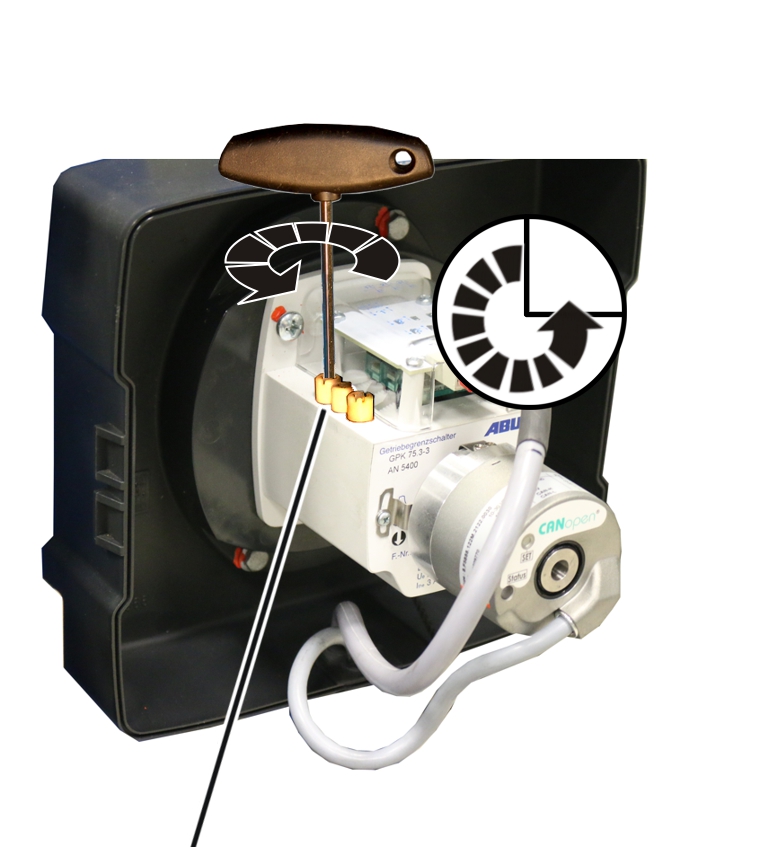
- Kierrä säätöruuvia kolmeneljäsosakierrosta vasemmalle.
- Mikrokytkin kytkee jälleen, ABUControl kytkeytyy taas päälle.
- Aja kuormakoukkua hieman alaspäin.
- Kierrä säätöruuvia kolmeneljäsosakierrosta takaisin oikealle.
Ylemmän nostorajoittimen kytkentäpisteeseen ajaminen
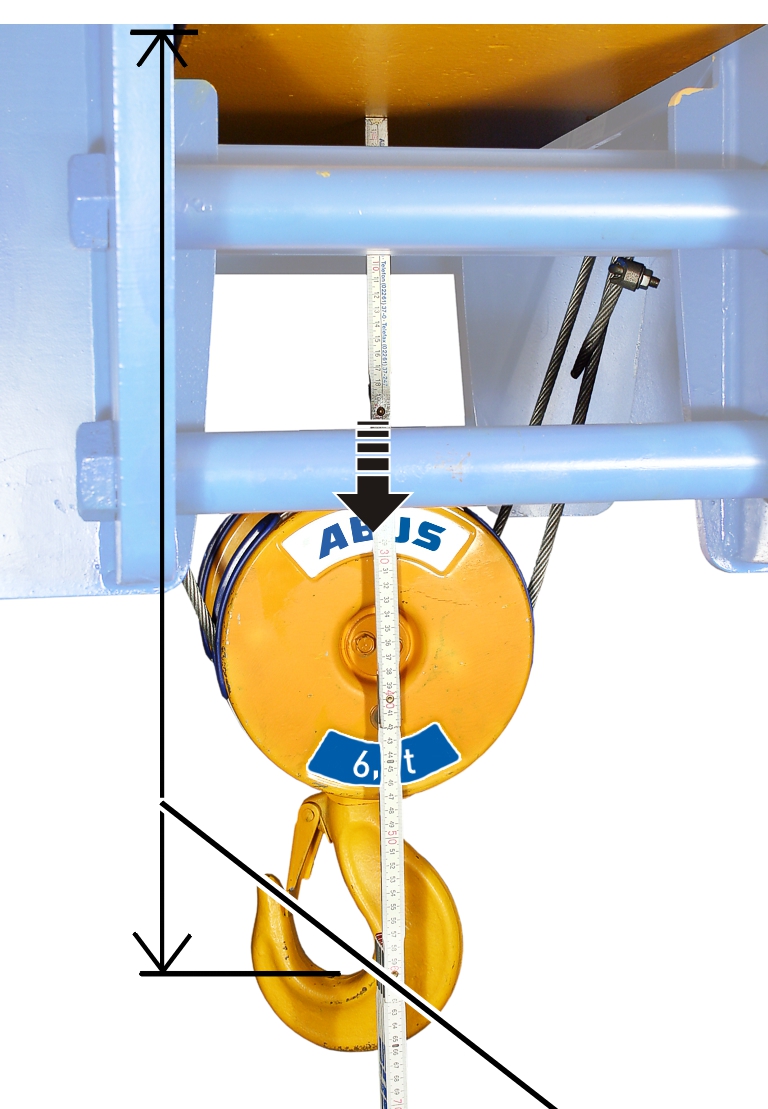
- Aja kuormakoukku mittaan A2, B2 tai C2.
Ylemmän nostorajoittimen säätäminen
Ylempi nostorajoitin säädetään takaa päin laskettuna toisella säätöruuvilla.
Säätöruuvi
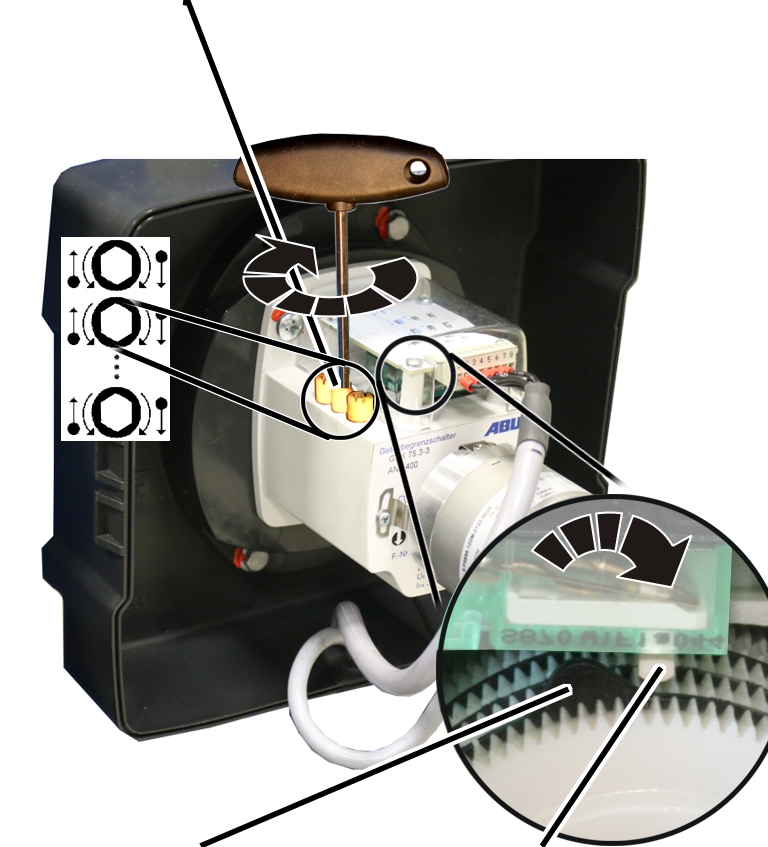
- Tarvittaessa: käännä säätöruuvia, kunnes kytkinnokka on mikrokytkimen vasemmalla puolella. Se ei saa olla mikrokytkimen oikealla puolella tai tarkalleen mikrokytkimen kohdalla.
- Käännä säätöruuvia oikeaan, kunnes kytkinnokka painaa mikrokytkintä myötäpäivään ja kuuluu napsaus.
- Korkeimman koukkupaikan kytkentäpiste on nyt säädetty. Kuormakoukku pysähtyy normaalikäytössä tähän kytkentäpisteeseen, kun sitä on ensin jarrutettu. ABUControl määrittää jarrutusmatkan seuraavassa askeleessa automaattisesti.
Jarrutusmatkan määrittäminen
Normaalikäytössä kuormakoukku jarruttaa ensin hitaalle nostonopeudelle ja pysähtyy sitten ylimpään koukkupaikkaan.
ABUControl määrittää tähän tarvittavan jarrutusmatkan automaattisesti.
- Aja kuormakoukkua ilman kuormaa joitakin metrejä alaspäin.
- Aja kuormakoukkua nopealla nostonopeudella ylöspäin.
- Kuormakoukku pysähtyy korkeimpaan koukkupaikkaan.
Siitä riippuen, miten kytkentäpistettä on aiemmin muutettu, voi käydä niin, että kuormakoukku ajaa nopealla nostonopeudella kytkentäpisteeseen ja pysähtyy äkillisesti siihen tai kuormakoukku jarruttaa tarpeettoman aikaisin ja ajaa pidemmän matkan hitaalla nostonopeudella.
Jos kuormakoukun täytyy ajaa hyvin pitkään hitaalla nostonopeudella, jarrutusvaiheen loppupaikkaa voidaan muuttaa manuaalisesti. Katso "Nostokoneiston käytön jarrutusvaiheen päätepisteen väliaikainen muuttaminen".
- ABUControl tallentaa automaattisesti korkeimman koukkupaikan uuden kytkentäpisteen ja laskee tarvittavan jarrutusmatkan automaattisesti.
Kun kytkentäpisteeseen ajetaan seuraavan kerran:
- Kuormakoukku jarruttaa (riippuen nykyisestä nostonopeudesta) vähän ennen korkeinta koukkupaikkaa hitaalle nostonopeudelle.
- Välittömästi ennen kytkentäpistettä kuormakoukku ajaa enää hitaalla nostonopeudella.
- Kuormakoukku pysähtyy kytkentäpisteeseen.
Asetusten tarkastus
- Aja kuormakoukkua alaspäin.
- Nosta kuormakoukkua hitaalla ja nopealla nostonopeudella ja tarkasta, pysähtyykö kuormakoukku oikeaan paikkaan.
Koskee vain vaihteiston rajakatkaisijaa "GGS"
Säätöruuvien sinetöinti
Sinetit
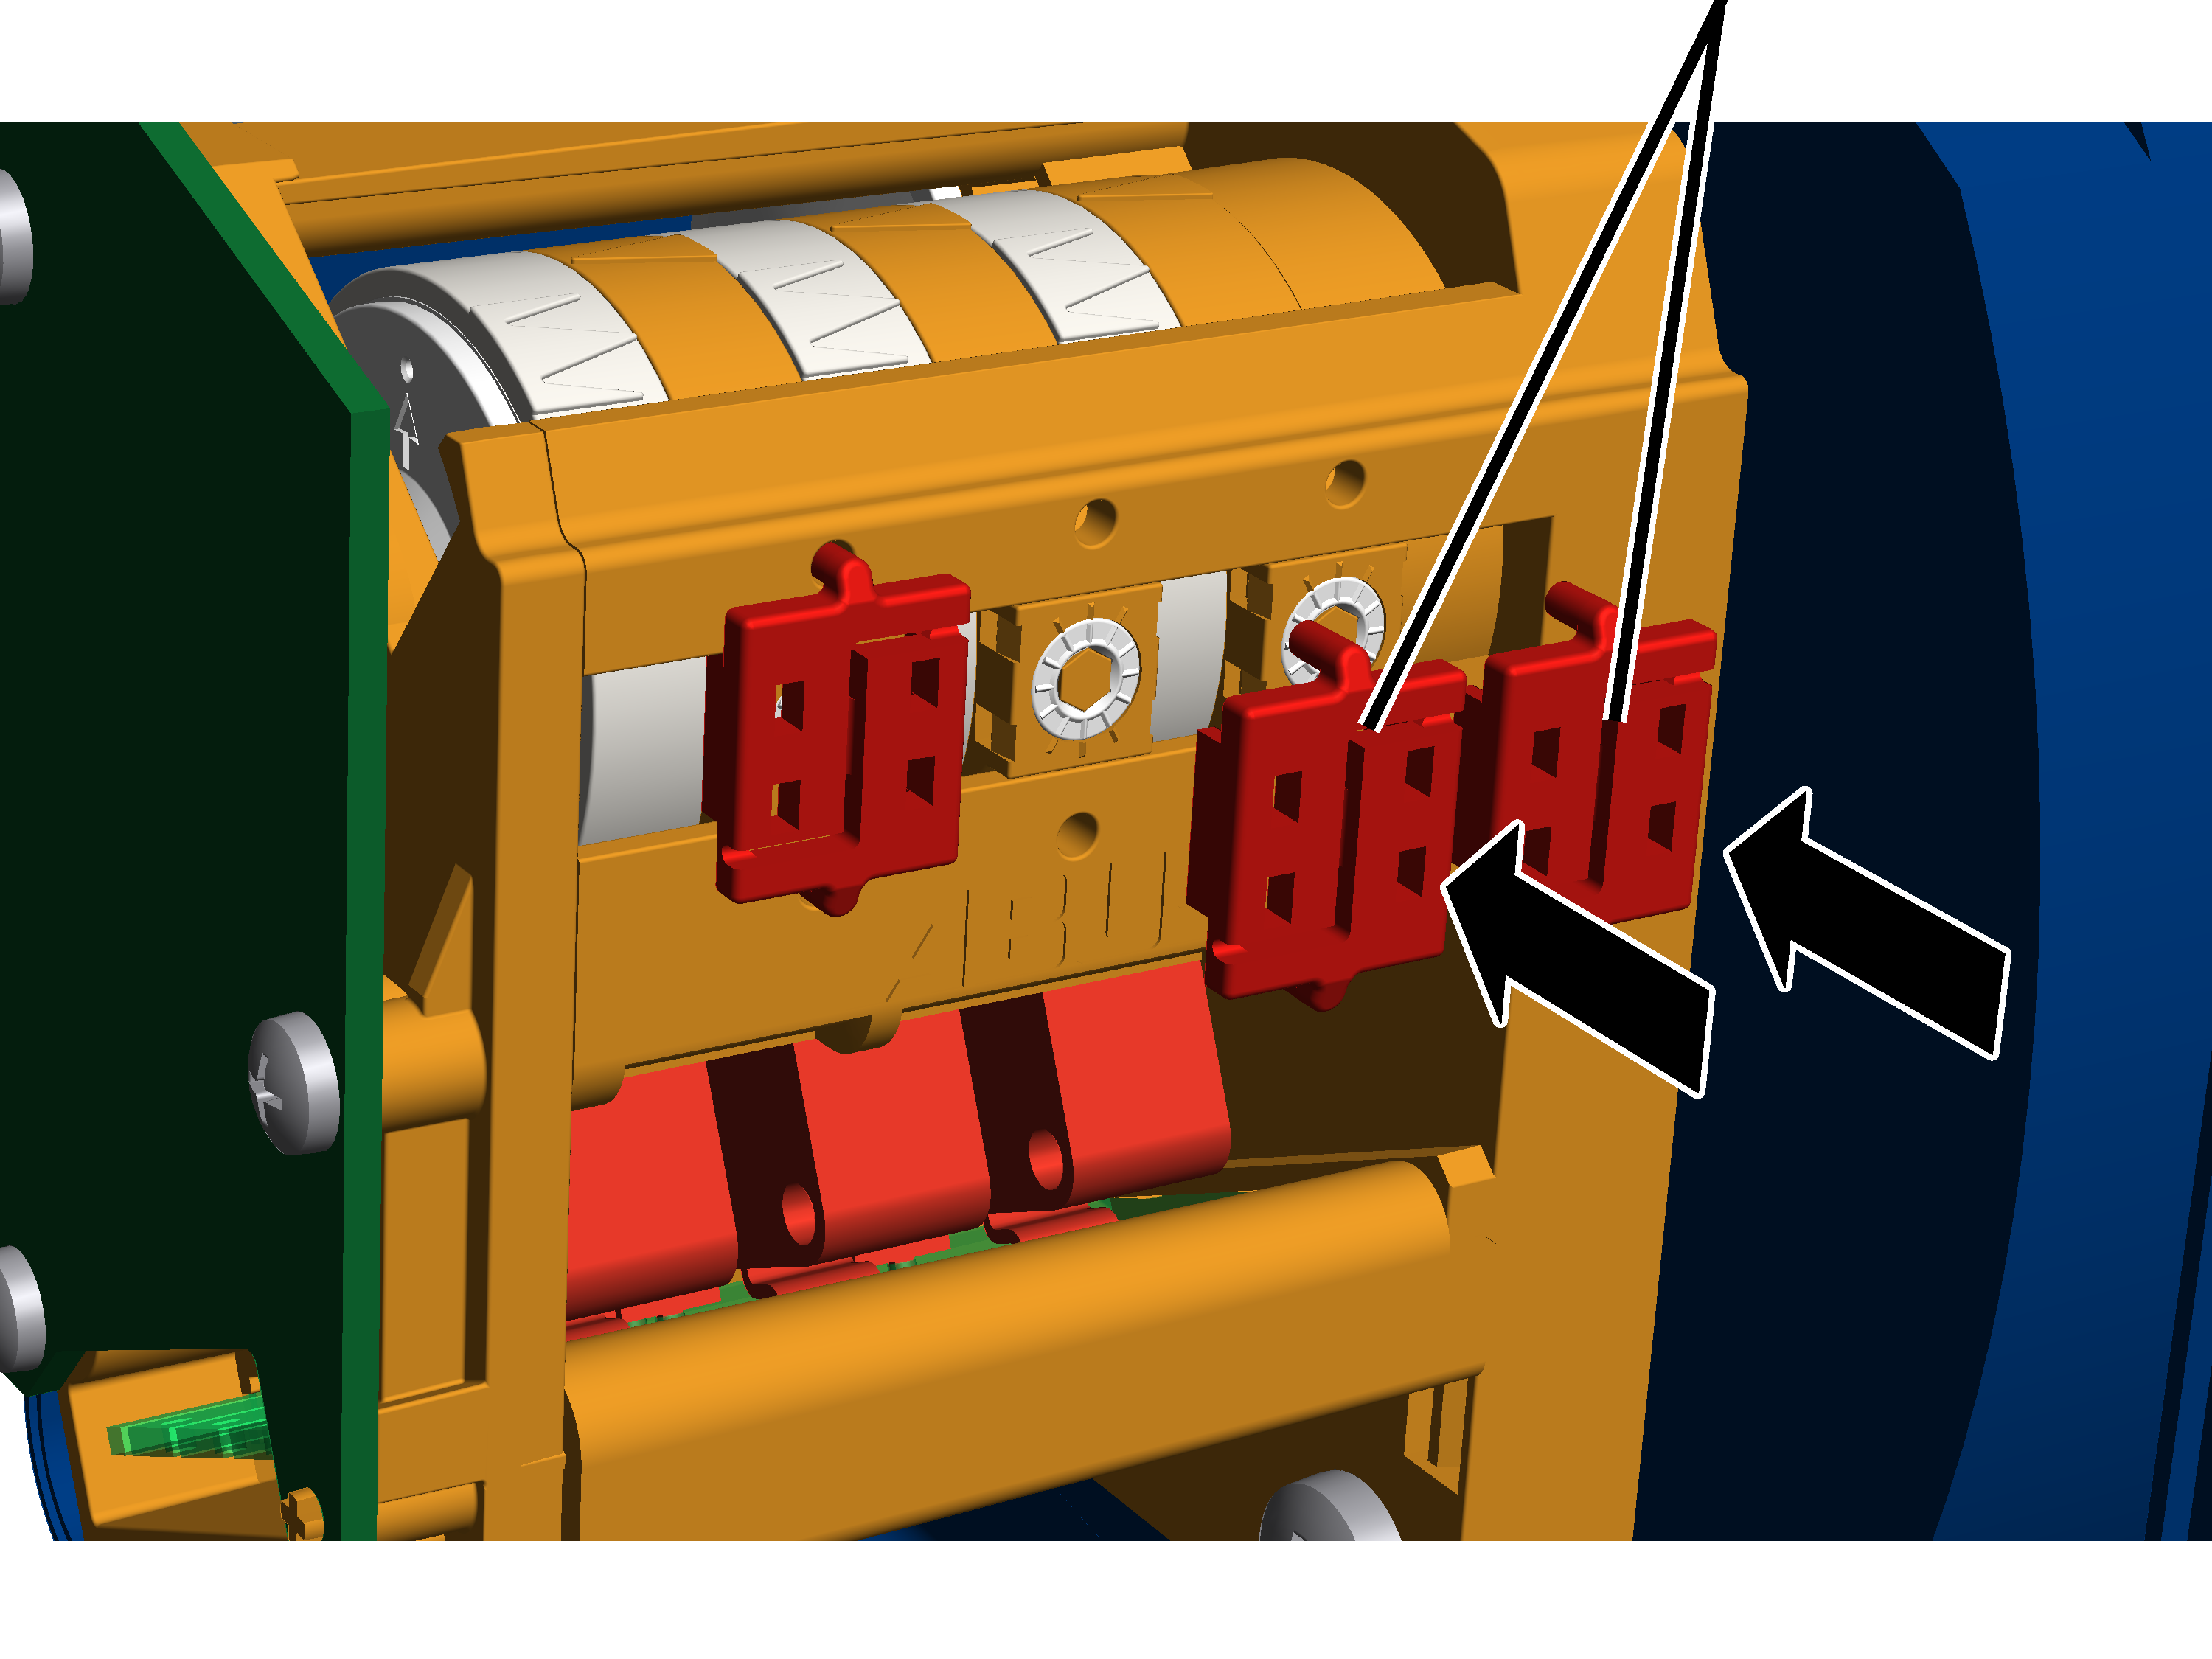
- Aseta sinetit (2x) säätöruuvien päälle ja paina sinetit paikalleen.
Nostokoneiston käytön jarrutusvaiheen päätepisteen väliaikainen muuttaminen
Normaalikäytössä ABUControl aloittaa nostokoneiston käytön jarrutusvaiheen vähän ennen kuin ylemmän / alemman nostorajoittimen kytkentäpiste saavutetaan. Sen, missä kohdassa jarrutusvaihe alkaa, ABUControl laskee joka kerta yksilöllisesti nykyisestä nostonopeudesta riippuen. Jos kuormakoukku liikkuu nopeasti ylös, jarrutusvaihe alkaa aiemmin. Jos kuormakoukku liikkuu hitaammin ylös, jarrutusvaihe alkaa myöhemmin.
Välittömästi ennen nostorajoittimen kytkentäpistettä kuormakoukku ajaa enää hitaalla nostonopeudella ja jatkaa hitaalla nostonopeudella niin pitkään, kunnes kytkentäpiste kytkee ja kuormakoukku pysähtyy. Normaalisti tämä on lyhyt matka (muutama senttimetri).
Jos esimerkiksi noston rajakatkaisijan kytkentäpistettä on kuitenkin muutettu, ABUControl ei vielä tunne tästä seuraavaa uutta loppukohtaa ja jarrutusvaiheen uutta alkukohtaa. Tästä syystä voi käydä niin, että kuormakoukku ajaa hyvin pitkään (kun kytkentäpistettä on muutettu paljon) vain hitaalla nostonopeudella.
Tällaisissa tapauksissa pistettä, josta alkaen kuormakoukku ajaa enää hitaalla nostonopeudella (jarrutusvaiheen loppu), voidaan muuttaa väliaikaisesti. Heti kun nostorajoittimen kytkentäpiste kytkee, tämä manuaalinen muutos kuitenkin korvautuu, jotta jarrutusvaihe päättyy jälleen välittömästi ennen nostorajoittimen kytkentäpistettä.
Tässä kuvattu menettely muuttaa (KranOS:ssä) ABUControlin jarrutusvaiheen loppukohtaa vain väliaikaisesti. Se ei muuta nostorajoittimen kytkentäpisteitä.
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän "SERVICE" (huolto) (käyttäjätaso [2]) tulee olla kirjautunut järjestelmään.
Nostorajoittimen asetusten hakeminen
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'SERVICE' 🡪 "Hoist" 🡪 "Hoist calibration" |
- Kirjaudu KranOS-käyttöliittymään käyttäjänimellä 'SERVICE' (käytäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Valitse päävalikosta haluttu nostokoneisto (esim. nostokoneisto 1).
- Halutun nostokoneiston ikkuna ilmestyy näkyviin.
- Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Hoist calibration".
Vaijeripituuden asettaminen
Vaijeripituuden "Hoist limiter top drive 1" (ylempi nostorajoitin, käyttö 1) syöttökenttäVaijeripituuden "Hoist limiter bottom drive 1" (alempi nostorajoitin, käyttö 1) syöttökenttä
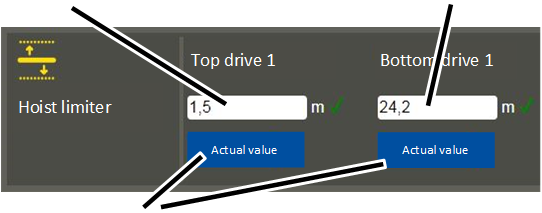
- Ikkuna "Hoist calibration" ilmestyy näkyviin.
- Syötä syöttökenttiin vaijeripituus, jolla kuormakoukun tulee seisahtua (jarrutusvaiheen tulee loppua).
tai
Aja kuormakoukku haluttuun paikkaan ja napsauta kunkin syöttökentän alla olevaa painiketta "Actual value".
- Syöttökenttiin syötetään vaijeripituus (puretun vaijerin pituus vaijerirummun ja kiinnityspisteen välissä). Siihen ei syötetä koukkupaikkaa!
- Vaijeripituus täytyy syöttää käytölle 1 ja 2 erikseen (kaksoisnostokoneistossa).
- Napsauta painiketta "Write PLC".
- Asetetut arvot tallennetaan.
Nostossa ja laskussa:
- ABUControl aloittaa vähän ennen asetettuja arvoja nostokoneiston käytön jarrutusvaiheen. Sen, missä kohdissa jarrutusvaihe alkaa, ABUControl laskee joka kerta yksilöllisesti nykyisestä nostonopeudesta riippuen.
Kun ylemmän/alemman nostorajoittimen kytkentäpisteeseen ajetaan seuraavan kerran:
- Aiempi asetus korvautuu.
- ABUControl jarruttaa nostokoneiston käyttöä nyt jälleen niin, että välittömästi ennen nostorajoittimen kytkentäpistettä kuormakoukku ajaa enää hitaalla nostonopeudella.
Vaihto radio-ohjauksen ja riippuohjaimen välillä
Jos nosturi on varustettu radio-ohjauksen lisäksi ajettavaan ohjaukseen kuuluvalla riippuohjaimella, tarvittaessa (esim. radiolähettimen ollessa pois käytöstä) on mahdollista käyttää riippuohjainta.
Tämä vaatii eräiden nosturin kontaktorikotelon riviliitinten kytkentöjen muuttamista.
Ohje:
Riippuohjainta käytettäessä käytössä on vääjäämättä portaaton liikeprofiili. Tätä ei voida muuttaa KranOS-järjestelmässä. KranOS-järjestelmään asetettu liikeprofiili koskee vain käyttöä radio-ohjauksella.
Naarasliittimen irrottaminen vastaanottimesta
Riviliitin X2
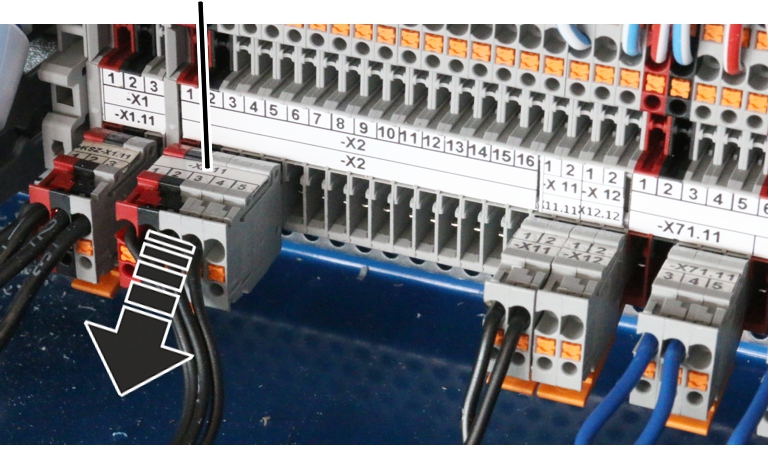
- Avaa nosturin kontaktorikotelo.
- Etsi riviliitin X2.
- Irrota riviliitin.
Riippuohjaimen naarasliittimen yhdistäminen
Riippuohjaimen riviliittimet on viety valmiiksi nosturin kontaktorikotelon sisään ja sijoitettu siellä paikalleen.
Riviliitin X2 12
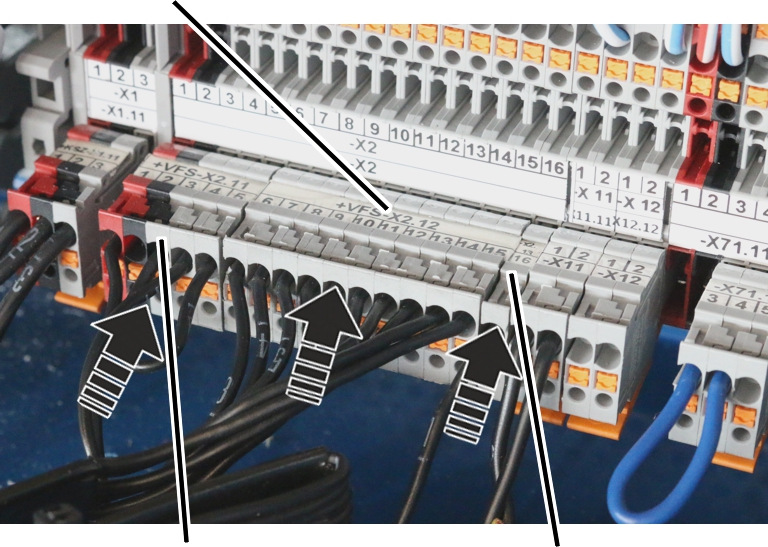
- Riippuohjaimen riviliittimen yhdistäminen:
- Riviliitin X2.11 (liittimet 1 - 5)
- Riviliitin X2.12 (liittimet 6 - 15)
- Riviliitin X2.13 (liittimet 16 - 27. Nosturin varustukseen voi kuulua joko vain yksittäisiä liittimiä tai vain osa tässä esitetyistä liittimistä.)
- Riviliitin X2.14 (liittimet 28 - 38. Nosturin varustukseen voi kuulua joko vain yksittäisiä liittimiä tai vain osa tässä esitetyistä liittimistä. Riviliitin voi myös puuttua kokonaan.)
Vaijerin vaihtaminen
Tässä kappaleessa kuvaillaan työaskeleet, jotka täytyy suorittaa ABUControlilla, kun vaijerinostimen vaijeri vaihdetaan. Työaskeleet, jotka täytyy suorittaa itse vaijerinostimessa, kuvaillaan vaijerinostimen tuotekäsikirjassa.
Kuvissa on esitetty toimenpiteet GM modular -vaijerinostimen kohdalla. Toimenpiteet eivät poikkea olennaisesti tästä muiden vaijerinostinten yhteydessä.
Vaijerin vaihdon valmisteleminen
- Siirrä kuormakoukku ylemmän rajakatkaisijan alueen alapuolelle. Ylemmän nostorajoittimen kytkentäpiste EI saa olla aktivoituna.
- Mittaa kuormakoukun paikka ja merkitse se muistiin.
Näin noston rajakatkaisijaa ei useinkaan tarvitse säätää lainkaan vaijerin vaihdon jälkeen.
Koskee vain ABUControl kontaktoriohjauksella tai kaksoisnostokoneistolla
Jotta vaijerin voi poistaa moottorin avulla vaijerirummulta, noston rajakatkaisija täytyy irrottaa. Muussa tapauksessa vaijerirumpu pysähtyy alimman koukkupaikan kohdalle.
Noston rajakatkaisijan irrottaminen
Kuvat esittävät vaihteiston rajakatkaisijaa GPK. Toimenpiteet eivät poikkea tästä vaihteiston rajakatkaisijan GGS yhteydessä.
Noston rajakatkaisijaVaijerirummun tappi
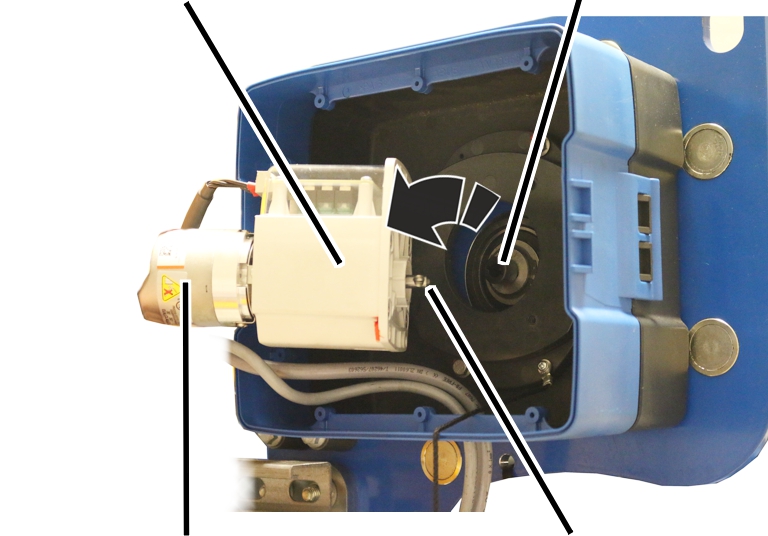
- Avaa noston rajakatkaisijan kotelo.
- Kierrä ruuvit (2x) ulos.
- Vedä noston rajakatkaisija pois paikaltaan.
- Jätä noston rajakatkaisijan akseli paikalleen äläkä käännä akselia.
Näin noston rajakatkaisijaa ei usein tarvitse säätää lainkaan vaijerin vaihdon jälkeen.
Jos akseli kääntyy vahingossa, näyttöön ilmestyy ilmoitus "F_ _ 34: Wire rope change: Absolute rotary encoder 1 not removed" tai "F_ _ 33: Wire rope change: Absolute rotary encoder 2 not removed".
- Kiinnitä noston rajakatkaisija, jotta se ei putoa eikä roiku liitäntäjohtojen varassa.
Koskee vain vaijerikulman seurantalaitteella varustettu vaijerinostin
Tämä kappale pätee vain, jos vaijerinostimeen on asennettu kallistusmittari vaijerikulman seurantalaitteeseen. Tämä koskee vaijerinostinta D ripustuksella 4/2 tai 8/2 sekä vaijerinostinta Z, jossa on kallistusmittari. Muiden sellaisten vaijerinostinmallien kohdalla, joissa on kallistusmittari ilman vaijerikulman seurantalaitetta, ohita tämä osio.
- Irrota kallistusmittari ennen vaijerin vaihtoa. Katso "Vaijerikulman seurantalaitteen valmistelu" luvussa "Vaijerin kallistusmittarin asentaminen ja liittäminen".
- Ota sen jälkeen vaijeri ulos vaijerikulman seurantalaitteesta.
Näin vaijerikulman seurantalaite ei vaurioidu vaijerinvaihdon aikana.
- Puhdista vaijerikulman seurantalaite tarvittaessa.
Kallistusmittari voi likaantua vaijerissa olevan voiteluaineen vuoksi.
Jos vaijerinvaihdossa käytetään liitossukkaa, vaijerikulman seurantalaite tulee silti irrottaa vaurioiden välttämiseksi.
Vaijerinvaihdon aktivointi ABUControlista
Vaijerinvaihto ABUControlissa täytyy aktivoida kulkuvaunun ohjauksen kontaktorikotelossa olevalla pistokytkennällä tai KranOS-järjestelmässä. Tämä on välttämätöntä myös silloin, kun noston rajakytkin on irrotettu (tarpeen vain kontaktoriohjauksessa tai kaksoisnostokoneistossa), jotta vaijeritelaa voidaan käyttää moottorilla.
Aktivoi joko vaijerinvaihto naarasliittimellä:
Riviliitin pysäköintipaikaksi
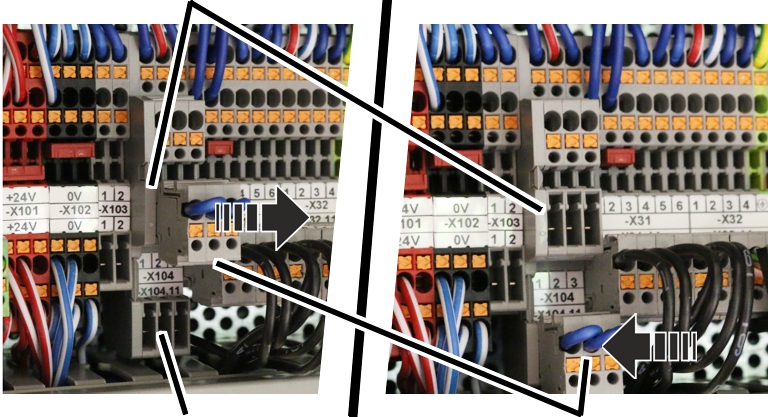
- Avaa kulkuvaunun ohjaus.
- Etsi urosliitinryhmä ‑X104.
- Vedä naarasliitin pois pysäköintiasennosta (ylempi riviliitin).
- Työnnä kytkin alempaan riviliittimeen.
- Vaijerinvaihto on aktivoitu. Vaijerirumpu voi nyt käydä moottorin avulla ilman, että ABUControl saa signaalia absoluuttikulma-anturilta.
- Ilmoitus "F_ _ 28: Rope change active" näytetään.
- Kaikki hylkäyskunnon laskennassa käytetyt kulumisarvot katoavat muistista, jotta laskenta on mahdollista aloittaa alusta uuden köyden kohdalla.
- Nosturi- ja vaunuajon nopeus on rajoitettu hitaalle nopeudelle.
- Nosturi- ja vaunuajon aikana torvi soi sekunnin välein.
Tai aktivoi vaijerinvaihto KranOS:n avulla:
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän "SERVICE" (huolto) (käyttäjätaso [2]) tulee olla kirjautunut järjestelmään.
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'SERVICE' 🡪 "Hoist" |
- Kirjaudu KranOS-käyttöliittymään käyttäjänimellä 'SERVICE' (käytäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Valitse päävalikosta haluttu nostokoneisto (esim. nostokoneisto 1).
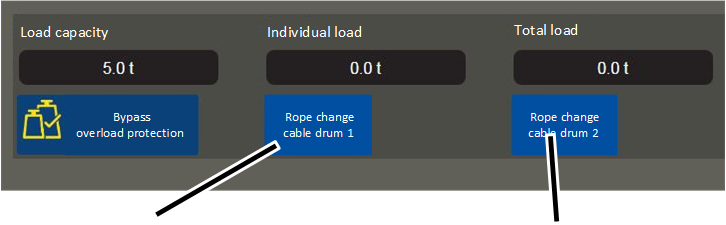
- Halutun nostokoneiston ikkuna ilmestyy näkyviin.
- Napsauta painiketta "Rope change cable drum 1".
- Painike korostetaan vihreällä.
- Vaijerinvaihto on aktivoitu. Vaijerirumpu voi nyt käydä moottorin avulla ilman, että ABUControl saa signaalia absoluuttikulma-anturilta.
- Ilmoitus "F_ _ 28: Rope change active" näytetään.
- Kaikki hylkäyskunnon laskennassa käytetyt kulumisarvot katoavat muistista, jotta laskenta on mahdollista aloittaa alusta uuden köyden kohdalla.
- Nosturi- ja vaunuajon nopeus on rajoitettu hitaalle nopeudelle.
- Nosturi- ja vaunuajon aikana torvi soi sekunnin välein.
Koskee vain kaksoisnostokoneistoa
Kaksoisnostokoneiston vaijerin vaihtamiseksi nostokoneiston 1 käyttöä ja nostokoneiston 2 käyttöä tulee pystyä ohjaamaan toisistaan riippumatta.
Aktivoi vaijerinvaihto naarasliittimellä:
- Vedä naarasliitin pois pysäköintiasennosta (ylempi riviliitin).
- Työnnä kytkin alempaan riviliittimeen:
- Kytkin vasemmanpuoleisessa asennossa (kontaktit 1, 2 ja 3): Nostokoneiston käytön 1 vaijerirumpua voidaan ohjata.
- Kytkin oikeanpuoleisessa asennossa (kontaktit 2, 3 ja 4): Nostokoneiston käytön 2 vaijerirumpua voidaan ohjata.
Aktivoi vaijerinvaihto KranOS:llä:
- Napsauta asiaankuuluvaa painiketta sopivan nostokoneiston ikkunassa:
- "Rope change cable drum 1": painikkeen "Rope change cable drum 1" tausta muuttuu vihreäksi. Nostokoneiston käytön 1 vaijerirumpua voidaan ohjata.
- "Rope change cable drum 2": painikkeen "Rope change cable drum 2" tausta muuttuu vihreäksi. Nostokoneiston käytön 2 vaijerirumpua voidaan ohjata.
Vaijerin vaihtaminen
- Päästä vaijeri vaijerirummulta moottorin avulla.
- Vaihda vaijeri. Katso vaijerinostimen tuotekäsikirjaa.
Koskee vain ABUControl kontaktoriohjauksella tai kaksoisnostokoneistolla
Noston rajakatkaisijan asentaminen
- Aja kuormakoukku aiemmin muistiin merkittyyn paikkaan.
- Laita noston rajakatkaisija vaijerirummun tappiin.
- Ruuvaa noston rajakatkaisija kiinni.
- Tarkasta kytkentäpisteiden sijainti.
Koskee vain vaijerikulman seurantalaitteella varustettu vaijerinostin
Vaijerikulman seurantalaitteen asennus
- Vaijerikulman seurantalaitteen asennus. Katso "Vaijerin kallistusmittarin asentaminen ja liittäminen".
Vaijerinvaihdon kytkeminen pois
Sitten kun vaijeri on vaihdettu:
- Vedä urosliitinryhmässä ‑X104 kytkin pois alemmasta riviliittimestä ja aseta se pysäköintiasentoon (ylempi riviliitin).
tai
Napsauta painiketta "Rope change cable drum 1".
- Vaijerinvaihto on kytketty pois päältä.
- Painiketta ei ole enää korostettu vihreällä.
- Paina hätäpysäytyspainiketta tai torvea kuitataksesi ilmoituksen "F_ _ 28: Rope change active".
Jos kytkentäpisteet ovat siirtyneet:
Noston rajakatkaisijaa ei yleensä tarvitse säätää lainkaan vaijerin vaihdon jälkeen, sillä kuormakoukun asema on mitattu etukäteen ja koukku on siirretty toimenpiteen jälkeen jälleen kyseiseen asemaan. Erityistapauksissa (esim. pahoin vaurioituneen tai väärin vaijerirummulle kelatun vaijerin tapauksessa) kytkentäpisteet on mahdollisesti säädettävä uudelleen.
- Säädä alemman nostorajoittimen, ylemmän nostorajoittimen ja Backup-rajoittimen kytkentäpisteet uudelleen.
Katso "Backup-rajoittimen ja ylemmän nostorajoittimen kytkentäpisteiden säätäminen".
Katso "Alemman nostorajoittimen kytkentäpisteen säätäminen".
- Suorita absoluuttikulma-anturin referenssiajo uudelleen. Katso "Absoluuttikulma-anturin referenssien asettaminen".
Jos vaijerin kallistusmittari on asennettu:
Mikäli vaijerin kallistusmittari on asennettu, sitä täytyy kalibroida uudelleen. Katso "Vaijerin kallistusmittarin kalibrointi".
Kuorma-anturin peruskalibrointi
Kuorma-anturin peruskalibrointi on suoritettava uudelleen, jos kiinnityspistepalkki ja kuorma-anturi tai kiinnityspistepalkin yksittäinen kuorma-anturi on vaihdettu. Tämä kalibrointi on perustavanlaatuinen toimenpide, jolla ei ole mitään tekemistä nostetun testikuorman avulla suoritettavan kuormanmittausjärjestelmän kalibroinnin kanssa. Tämä kalibrointi määrittelee sitä vastoin kaikkien kuormanmittausten vertailupiste. Tämän peruskalibroinnin aikana kuorma-anturin täytyy olla täysin kuormittamaton. Myöskään vaijeri ja alatalja eivät saa kuormittaa kuorma-anturia ja siksi ne on irrotettava tätä peruskalibrointia varten.
Kuorma-anturin peruskalibroinnin jälkeen nimelliskuorma on kalibroitava uudelleen sekä kuormanmittausjärjestelmä on lisäksi kalibroitava uudelleen nostetun testikuorman avulla.
Jos kuormanmittausjärjestelmä on varustettu mittauspultilla, mittauspultin peruskalibrointi ei ole välttämätöntä. Kuormanmittausjärjestelmän kalibrointi nostetun testikuorman avulla on kuitenkin tarpeen myös siinä tapauksessa, että järjestelmä on varustettu mittauspultilla.
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän "SERVICE" (huolto) (käyttäjätaso [2]) tulee olla kirjautunut järjestelmään.
Nostokoneiston kalibroinnin hakeminen
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'SERVICE' 🡪 "Hoist" 🡪 "Hoist calibration" |
- Kirjaudu KranOS-käyttöliittymään käyttäjänimellä 'SERVICE' (käytäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Valitse päävalikosta haluttu nostokoneisto (esim. nostokoneisto 1).
- Halutun nostokoneiston ikkuna ilmestyy näkyviin.
- Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Hoist calibration".
Kuorma-anturin peruskalibrointi
Ikkunan "Hoist calibration" oikeanpuoleinen alue on tarkoitettu peruskalibrointia varten. Tämä työvaihe on suoritettava vain, jos kiinnityspisteen palkki tai kuorma-anturi on vaihdettu.
Kuorma-anturin täytyy olla täysin kuormittamaton. Vaijeri ja alatalja eivät saa kuormittaa kuorma-anturia. Siksi vaijerilukko täytyy irrottaa kiinnityspisteen palkista. Kiinnityspisteen palkki ei saa olla jumissa tai alttiina muille mekaanisille jännityksille.
- Ikkuna "Hoist calibration" ilmestyy näkyviin.
- Napsauta painiketta "Calibrating load sensor".
- Turvakysely ilmestyy näkyviin.
- Napsauta painiketta "Perform calibration".
- Painike "Calibrating load sensor" muuttuu harmaaksi.
- Kalibrointitila on aktivoitu.
- Kytke nosturi pois päältä sähköpääkeskuksen erotuskytkimellä tai pääkytkimellä.
- Odota 60 s.
- Kytke nosturi uudelleen päälle.
- ABUControl käynnistyy uudelleen.
- Uudelleenkäynnistyksen aikana järjestelmä kalibroi lisäksi kuorma-anturin.
Kuormanmittausjärjestelmän kalibroiminen nostetun testikuorman avulla
Kuorma-anturin peruskalibroinnin jälkeen nimelliskuorma on kalibroitava uudelleen sekä kuormanmittausjärjestelmä on lisäksi kalibroitava uudelleen nostetun testikuorman avulla.
- Kalibroi kuormanmittausjärjestelmä uudelleen nostetun testikuorman avulla. Katso "Kuormanmittausjärjestelmän kalibroiminen nostetun testikuorman avulla".
Nosturin liikeakselien tilan näyttäminen
KranOS:ssä voidaan näyttää tietoja nosturin kaikkien liikeakselien (nosturin ajo, kulkuvaunun ajo, nostokoneisto) nykyisestä tilasta.
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän 'CUSTOMER' (käyttäjätaso [1]) tai 'SERVICE' (käyttäjätaso [2]) täytyy olla kirjautunut järjestelmään.
Nosturin liikeakselin näyttäminen
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'CUSTOMER tai 'SERVICE 🡪 "Crane travel" |
Käyttäjä 'CUSTOMER tai 'SERVICE 🡪 "Trolley travel" |
Käyttäjä 'CUSTOMER tai 'SERVICE 🡪 "Hoist" |
Ainoastaan ne nosturin liikeakselit näytetään, jotka ovat tosiasiallisesti käytettävissä nosturissa. Ikkunassa näytetään vain ne komponentit, jotka ovat nosturissa tosiasiallisesti käytettävissä nosturissa. |
- Kirjaudu KranOS-järjestelmään käyttäjänimellä 'CUSTOMER' (käyttäjätaso [1]) tai 'SERVICE' (käyttäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Valitse päävalikosta nosturin haluttu liikeakseli (esim. nosturin ajaminen).
- Näkyviin tulee nosturin vastaavaa liikeakselia koskeva ikkuna.
Ikkunat poikkeavat toisistaan nosturin liikeakselia vastaavasti.
Nosturin ajo:
Nosturin ajon taajuusmuuttajat ‑TA61 ja ‑TA62Nosturin ajon rajakatkaisija –B71
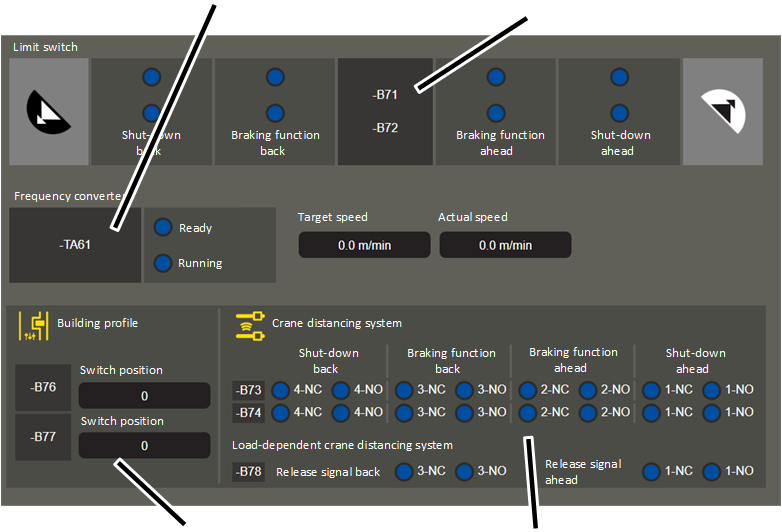
- Nosturin ajon rajakatkaisija (‑B71): Tässä näytetään nosturin ajon rajakatkaisijan kytkinasento.
Vihreä tausta: nosturia ei ole ajettu ajon rajakatkaisijan kohdalle
Sininen tausta: nosturi on ajettu ajon rajakatkaisijan kohdalle.
Nosturin ajon rajakatkaisijaa esikatkaisijana ja päätykatkaisijana. Nosturiradan pään suunnassa käytetään ristivipukytkimiä (-B71), vastanosturin suunnassa heijastusvalokennoja (kytkimen -B71 asemesta valokennoja -B711 ja -B712 sekä -B713 ja –B714).
- Ylimääräinen nosturin ajon rajakatkaisija (‑B72): -B71:n lisäksi jokaista kytkentäpistettä ja ajosuuntaa varten voi järjestelmän turvallisuuden parantamiseksi olla kaksi nosturin ajon rajakatkaisija.
- Taajuusmuuttajat nosturin ajo (‑TA61 ja ‑TA62): Tässä näytetään nosturin ajon taajuusmuuttajan tila:
"Ready": Taajuusmuuttaja on toimintavalmis.
"Running": Taajuusmuuttaja on aktivoitu ja käyttö pyörii.
"Target speed": Nopeus, jolla käytön tulisi pyöriä.
"Actual speed": Nopeus, jolla käyttö pyörii.
Nostureissa, joissa ei ole elektronista raideohjausta, kummallakin nosturin ajomoottorilla on yhteinen taajuusmuuttaja (‑TA61). Elektronisen raideohjauksen tai nosturin neloisajomoottorin yhteydessä näytetään lisätaajuusmuuttaja ‑TA62.
- Halliprofiiliohjauksen ristivipukytkimet (‑B76 / ‑B77): Tässä näytetään halliprofiiliohjauksessa käytettävien ristivipukytkinten nykyiset kytkinasennot. Kummassakin ristivipukytkimessä on kuusi kytkinasentoa, joten kummallakin yhdessä voidaan havaita jopa 36 asentoyhdistelmää.
- Nosturien törmäyksenestotoiminnon heijastusvalokennot (‑B73): tässä kohdassa ovat nähtävissä nosturien törmäyksenestotoiminnon heijastusvalokennojen kytkentätilat.
Nosturien törmäyksenestotoiminto jarruttaa nosturin nopeuden hitaalle ajonopeudelle (esikatkaisija) tai pysäyttää nosturin kokonaan (päätykatkaisija), mikäli asetettu etäisyys vastanosturiin alittuu.
Kutakin kytkentäpistettä ja kutakin ajosuuntaa kohti käytetään tällöin yhtä heijastusvalokennoa. ABUControl tarkkailee samanaikaisesti kaikkien heijastusvalokennojen avaajakontakteja (NC) ja sulkijakontakteja (NO).
Käyttö: katkaisukosketin 1 on päätykatkaisija eteenpäin, katkaisukosketin 2 esikatkaisija eteenpäin, katkaisukosketin 3 esikatkaisija taaksepäin ja katkaisukosketin 4 päätykatkaisija taaksepäin.
Nosturien törmäyksenestotoimintoa käytetään usein esimerkiksi esimerkiksi staattisista tekijöistä johtuvan nosturien vähimmäisetäisyyden alittumisen estämiseen. Nosturien törmäyksenestotoimintoa voi käyttää myös yhdessä törmäyksenestimen (ks. nosturin ajon rajakatkaisijan ‑B71) kanssa.
- Nosturien törmäyksenestotoiminnon lisäheijastusvalokennot (‑B74): valokennon ‑B73 lisäksi jokaista kytkentäpistettä ja ajosuuntaa varten voi olla kaksi heijastusvalokennoa, mikä parantaa järjestelmän toimintavarmuutta.
- Valokenno signaalinsiirtoa varten nosturien törmäyksenestotoiminnossa (-B78):
Jos nosturien törmäyksenestotoiminto toimii kuorman perusteella, toiminto hidastaa nosturin nopeutta ja pysäyttää nosturin heti, kun asetettu etäisyys vastanosturiin alittuu ja nosturilla siirretään samanaikaisesti asetettua arvoa suurempaa kuormaa.
Jotta sekä ohjaavan nosturin ja vastanosturin ohjausjärjestelmät tietäisivät, onko toisella nosturilla parhaillaan asetettu kuorma alitettu vai ylitetty, tämä tieto välitetään nosturien välillä valokennolla. Tätä varten jokaisessa nosturissa on vapautussignaalin välitystä varten yksi valokenno lähettimenä ja yksi vastaanottimena.
Tässä näytetään, minkä signaalin vastaanotin parhaillaan saa. Alueella 1 näkyy vapautussignaali eteenpäin-suuntaan. Alueella 3 näytetään vapautussignaali taaksepäin-suuntaan.
NC korostettu sinisellä, NO korostettu vihreällä: Asetettu kuorma on alitettu. Nosturi saa vapautussignaalin vastanosturilta.
NC korostettu harmaalla, NO korostettu sinisellä: Asetettu kuorma on ylitetty. Nosturi ei saa vapautussignaalia vastanosturilta.
Kuorma voidaan asettaa laajennetuilla parametreilla. Katso "Ajoprofiilien (nosturin liikeprofiilin, kulkuvaunun liikeprofiilin) parametrien lisäasetukset".
Kulkuvaunun ajo:
Taajuusmuuttaja kulkuvaunun ajaminen ‑TA41Kulkuvaunun rajakatkaisija –B51
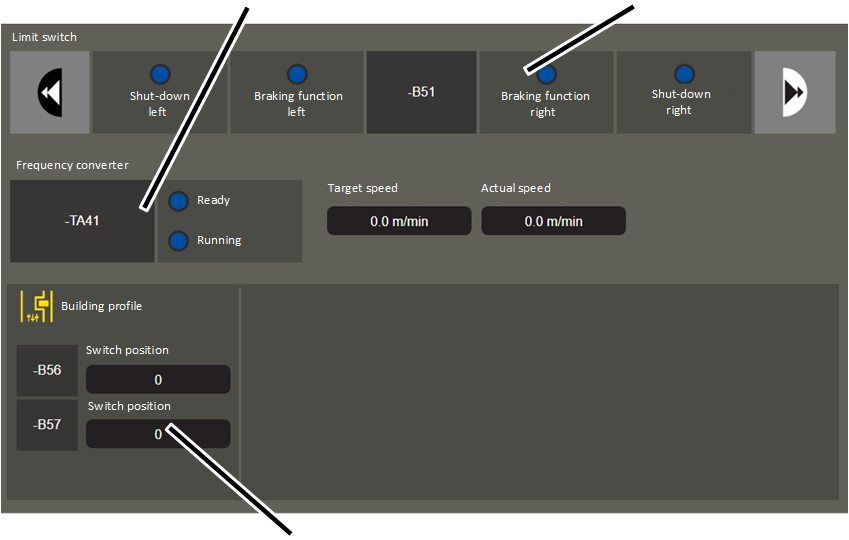
- Kulkuvaunun rajakatkaisija (‑B51): Tässä näytetään kulkuvaunun rajakatkaisijan kytkinasento.
Vihreä tausta: nosturia ei ole ajettu ajon rajakatkaisijan kohdalle
Sininen tausta: nosturi on ajettu ajon rajakatkaisijan kohdalle.
- Taajuusmuuttaja kulkuvaunun ajo (‑TA41): Tässä näytetään kulkuvaunun ajon taajuusmuuttajan tila:
"Ready": Taajuusmuuttaja on toimintavalmis.
"Running": Taajuusmuuttaja on aktivoitu ja käyttö pyörii.
"Target speed": Nopeus, jolla käytön tulisi pyöriä.
"Actual speed": Nopeus, jolla käyttö pyörii.
- Halliprofiiliohjauksen ristivipukytkimet (‑B56 / ‑B57): Tässä näytetään halliprofiiliohjauksessa käytettävien ristivipukytkinten nykyiset kytkinasennot. Kummassakin ristivipukytkimessä on kuusi kytkinasentoa, joten kummallakin yhdessä voidaan havaita jopa 36 asentoyhdistelmää.
Nostokoneisto:
Nostokoneiston taajuusmuuttaja ‑1TA21 ja ‑2TA21Noston rajakatkaisijat ‑B31 ja ‑B32
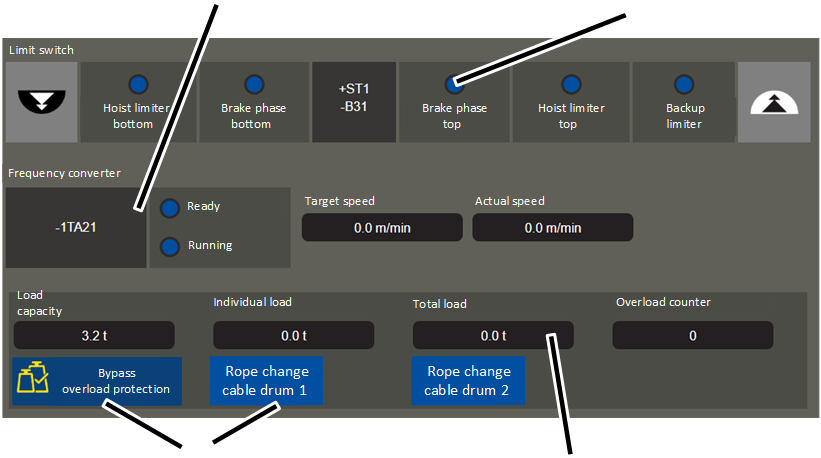
- Noston rajakatkaisija (‑B31): Tässä näytetään noston rajakatkaisijan kytkinasento.
Vihreä tausta: nosturia ei ole ajettu noston rajakatkaisijan kohdalle
Sininen tausta: nosturi on ajettu noston rajakatkaisijan kohdalle.
Kaksoisnostokoneiston yhteydessä näytetään lisäksi toisen vaijerirummun noston rajakatkaisija ‑B32.
Kun nostokoneistossa on kontaktoriohjaus: ńykyinen kytkinasento näytetään vain, kun nostokoneisto nostaa tai laskee. Kun nostokoneisto seisoo, kytkentäpisteet korostetaan sinisellä.
- Nostokoneiston taajuusmuuttaja (‑1TA21): Tässä näytetään nostokoneiston taajuusmuuttajan tila:
"Ready": Taajuusmuuttaja on toimintavalmis.
"Running": Taajuusmuuttaja on aktivoitu ja käyttö pyörii.
"Target speed": Nopeus, jolla käytön tulisi pyöriä.
"Actual speed": Nopeus, jolla käyttö pyörii.
Kaksoisnostokoneiston yhteydessä näytetään toisen vaijerirummun lisätaajuusmuuttaja ‑2TA21.
- Kuormanäyttö: Tässä näytetään kuormanmittausjärjestelmän mittaustulokset:
"Load capacity": Nostokoneiston maksimikantokyky
"Individual load": Nostokoneistossa parhaillaan mitattu kuorma
"Total load": Kaikkien nostokoneistojen tai kaikkien nosturien summakuorma.
"Overload counter": Ylikuormalla tehtyjen nostoliikkeiden määrä. Lukumäärään lisätään 1 aina, kun nostokoneisto nostaa kuormaa, joka ylittää nosturin kantokyvyn.
- Painikkeet: Tässä toimintoja voidaan kytkeä päälle huoltotöitä varten:
"Bypass overload protection": katso "Ylikuormituksen eston ohittaminen".
"Rope change cable drum": Katso "Vaijerin vaihtaminen".
Liikeprofiilin valinta
Nosturin kaikille kolmelle liikeakselille (nosturin ajo, kulkuvaunun ajo, nosto/lasku) voidaan valita erilaisia liikeprofiileja. Tällä voidaan säätää perustavanlaatuista liikkumiskäyttäytymistä.
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän "SERVICE" (huolto) (käyttäjätaso [2]) tulee olla kirjautunut järjestelmään.
Liikeprofiilin valinnan haku
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'SERVICE' 🡪 "Movement profile" |
- Kirjaudu KranOS-käyttöliittymään käyttäjänimellä 'SERVICE' (käytäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Aloitusikkunassa: Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Movement profile".
Liikeprofiilin valitseminen
Liikeprofiilien valintakentät
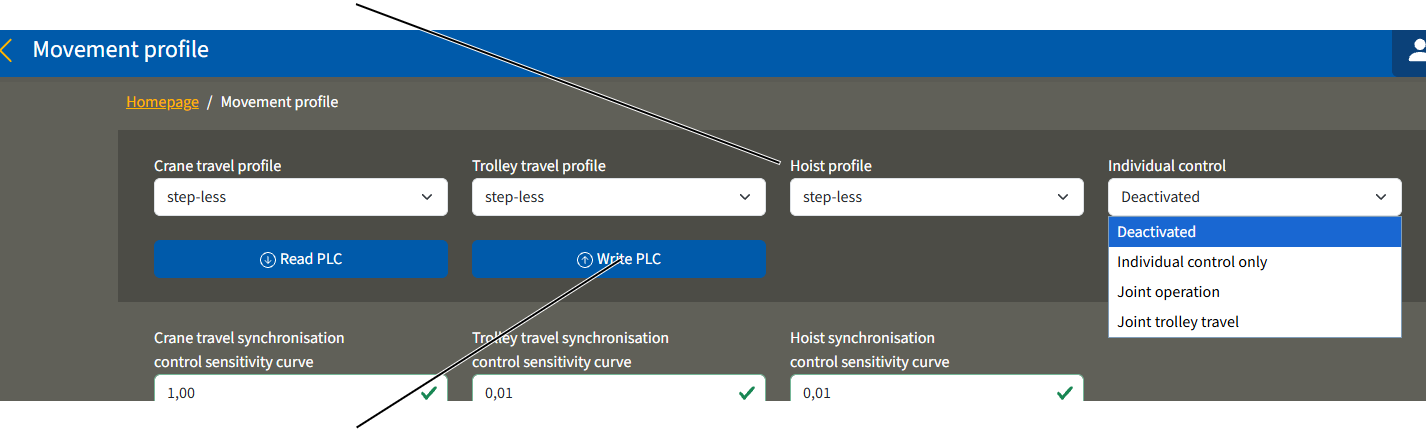
- Ikkuna "Movement profile" ilmestyy näkyviin.
- Näytössä näkyvät nykyiset säädöt.
- Valitse nosturin liikeakselille haluttu liikeprofiili:
- Portaaton: Kaksiportaisen painikkeen tai ohjaussauvan avulla käyttö voidaan toisessa vaiheessa kiihdyttää maksimiarvoonsa asti niin pitkäksi ajaksi kuin painiketta pidetään painettuna. Jos painike tai ohjaussauva kytketään takaisin ensimmäiselle vaiheelle, käyttö säilyttää nykyisen nopeutensa. Jos painike tai ohjaussauva vapautetaan, nopeus pienenee.
- Kaksiportainen: Kaksiportaisen painikkeen tai ohjaussauvan avulla käyttö voidaan ensimmäisessä vaiheessa kiihdyttää kiinteästi asetetulle hitaalle nopeudelle ja toisessa vaiheessa kiinteästi asetetulle nopealle nopeudelle.
- Lineaarinen analogiarvo: Proportionaalisella ohjaussauvalla käyttöä voidaan kiihdyttää ja jarruttaa portaattomasti. Mitä pidemmälle ohjaussauvaa käännetään, sitä nopeammin käyttö käy. Ohjaussauvan ja käytön suhde on tällöin lineaarinen..
- Analogiarvo S-käyrä: Kuten edellä. Ohjaussauva ja käyttö ovat S-käyrän muotoisessa suhteessa toisiinsa. Tällöin lähellä ohjaussauvan nollakohtaa (käyttö seisoo) ohjaussauvaa täytyy liikuttaa suhteellisen paljon, lähellä ohjaussauvan ylempää ja alempaa rajoitinta sen sijaan vähän. Näin nosturia voidaan ohjata etenkin hitaissa liikkeissä erittäin tarkasti.
- Napsauta painiketta "Write PLC".
Vain rinnakkaiskäytössä
- Kirjaudu sisään nosturipariin ja aseta ikkunassa "Movement profile" sama liikeprofiili.
Jos nosturipariin on asetettu toinen liikeprofiili, näkyviin tulee virheilmoitus "F0026: Tandem operation: Different travel profiles", kun rinnakkaiskäyttö aktivoidaan.
ABURemote-lähettimen erillisohjauksen asettaminen
Vain erillisohjauksella varustettu ABURemote-ohjaussauva
Erillisohjaustilan voi asettaa KranOS-käyttöjärjestelmään, jos varustukseen kuuluu erillisohjauksella varustettu ohjaussauvatyyppinen ABURemote-lähetin (kolmella ohjaussauvalla varustettu lähetin). Katso myös ohjaussauvatyyppisen ABURemote-lähettimen tuotekäsikirja.
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän 'CUSTOMER' (käyttäjätaso [1]) tai 'SERVICE' (käyttäjätaso [2]) täytyy olla kirjautunut järjestelmään.
Liikeprofiilin valinnan haku
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'CUSTOMER tai 'SERVICE 🡪 "Movement profile" |
- Kirjaudu KranOS-järjestelmään käyttäjänimellä 'CUSTOMER' (käyttäjätaso [1]) tai 'SERVICE' (käyttäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Aloitusikkunassa: Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Movement profile".
Erillisohjauksen valitseminen
Valintakenttä "Individual control"
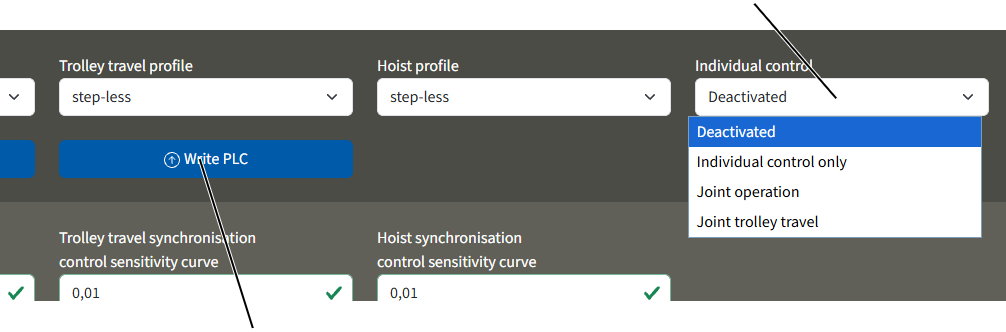
- Ikkuna "Movement profile" ilmestyy näkyviin.
- Nykyinen asetus ilmestyy näyttöön.
- Valitse valintakentästä "Individual control" haluamasi arvo.
- "Deactivated": erillisohjaus on pois käytöstä. ABURemote-lähettimen keskimmäinen ohjaussauva ei toimi.
- "Individual control only": kulkuvaunuja voi ohjata erikseen. Toinen lähettimen ohjaussauva ohjaa kulkuvaunua I, toinen lähettimen ohjaussauva puolestaan kulkuvaunua II. Yhteiskäytön keinukytkin on pois käytöstä.
- "Joint operation": kumpaakin kulkuvaunua voi ohjata toisistaan riippumatta edellisen kuvauksen mukaisesti. Lisäksi lähettimen keinukytkimellä voi siirtyä yhteiskäytön tilaan. Oikeanpuoleinen ohjaussauva ohjaa tällöin yhteisesti kumpaakin kulkuvaunua, ja keskimmäinen ohjaussauva on puolestaan samalla pois käytöstä.
- "Joint trolley travel": kumpaakin kulkuvaunua voi ohjata toisistaan riippumatta edellisen kuvauksen mukaisesti. Lisäksi lähettimen keinukytkimellä voi siirtyä kulkuvaunujen rinnakkaisajon tilaan. Oikeanpuoleinen ohjaussauva ohjaa tällöin rinnakkain kummankin kulkuvaunun liikkeitä. Kummankin kulkuvaunun nostokoneistoja voi edelleen ohjata toisistaan riippumatta keskimmäisellä ja oikeanpuoleisella ohjaussauvalla.
- Napsauta painiketta "Write PLC".
Ohje:
Kun erillisohjaus valitaan jarrutusmatkat pitenevät. Katso tuotekäsikirja "ABUS radio-ohjaus ABURemote Joystick".
Ajon rajakatkaisijan ja nostorajoittimen tilapäinen ohittaminen
Kaikki ajon rajakatkaisijat ja nostorajoittimet voi ohittaa tilapäisesti (Backup-rajoitinta lukuun ottamatta) esimerkiksi huoltotöiden yhteydessä.
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän "SERVICE" (huolto) (käyttäjätaso [2]) tulee olla kirjautunut järjestelmään.
Liikeprofiilin ikkunan avaaminen
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'SERVICE' 🡪 "Movement profile" |
- Kirjaudu KranOS-käyttöliittymään käyttäjänimellä 'SERVICE' (käytäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Aloitusikkunassa: Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Movement profile".
Ajon rajakatkaisijan ja nostorajoittimen ohittaminen
Painike "Bypass all travel limit switches and hoist limiters"
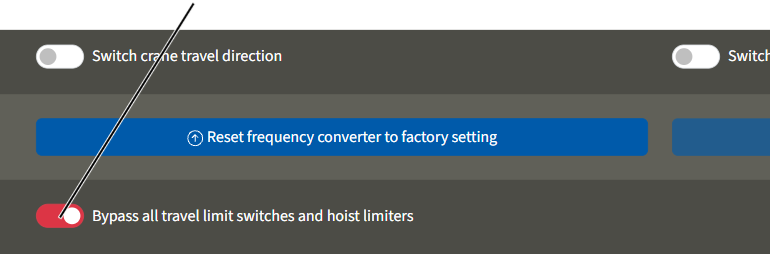
- Ikkuna "Movement profile" ilmestyy näkyviin.
- Napsauta painike "Bypass all travel limit switches and hoist limiters".
- Painike saa punaisen taustan.
- Kaikki ajon rajakatkaisijat (kaikkien kulkuvaunujen kulkuvaunun rajakatkaisijat ja nosturin ajon rajakatkaisijoina toimivat ristivipukytkimet, etäisyysanturit, esikatkaisijana ja päätykatkaisijana toimivat heijastusvalokennot), kaikki nostorajoittimet (kaikkien nostokoneistojen nostorajoittimet ylhäällä ja alhaalla) samoin kuin halliprofiiliohjaus on ohitettu.
- Nosturia, kulkuvaunua ja nostokoneistoa voi liikuttaa hitaalla nopeudella.
- Ilmoitus F0064 "All travel limit switches and hoist limiters bridged" ilmestyy näyttöön.
- Ohitus pysyy päällä niin pitkään, että se kytketään jälleen pois päältä painikkeella "Bypass all travel limit switches and hoist limiters".
- Ohitus pysyy päällä silloinkin, kun nosturi kytketään pois päältä ja takaisin päälle.
Nosturin ja kulkuvaunun ajosuunnan vaihtaminen
Joissakin tilanteissa voi olla tarpeen vaihtaa nosturin tai kulkuvaunun ajosuunta. Tämä voi olla tarpeen esimerkiksi silloin, kun nosturi on asennettu eri tavalla kuin suunnitteluasiakirjoista ilmenee.
Tällöin kaikki ajosuuntaan viittaavat tiedot muuttuvat päinvastaisiksi. Tämä koskee esim. radio-ohjauksen painikkeita, kaikkia KranOS-näyttöjä, arvotettuja liikkeenrajoittimia kuten ristivipukytkimiä ja etäisyysantureita, kaikki ajosuuntaa koskevia virheilmoituksia jne.
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän "SERVICE" (huolto) (käyttäjätaso [2]) tulee olla kirjautunut järjestelmään.
Liikeprofiilin ikkunan avaaminen
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'SERVICE' 🡪 "Movement profile" |
- Kirjaudu KranOS-käyttöliittymään käyttäjänimellä 'SERVICE' (käytäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Aloitusikkunassa: Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Movement profile".
Nosturin ja kulkuvaunun ajosuunnan vaihtaminen
Painike "Switch crane travel direction"Painike "Switch trolley travel direction"
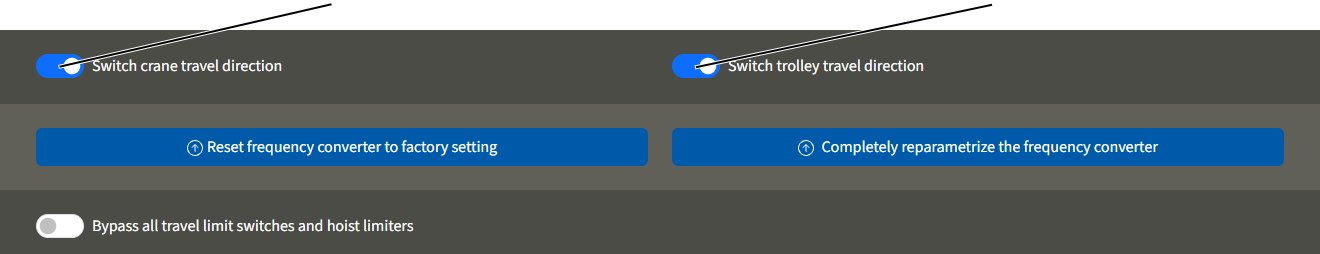
- Ikkuna "Movement profile" ilmestyy näkyviin.
- Napsauta painiketta "Switch crane travel direction" tai "Switch trolley travel direction".
- Painike saa sinisen taustan.
- Kaikki nosturin ajamiseen ja kulkuvaunun ajamiseen viittaavat tiedot muuttuvat päinvastaisiksi.
- Ajosuunnan vaihto on pysyvä ja se säilyy silloinkin, kun nosturi kytketään pois päältä ja takaisin päälle.
Tasakäyntisäätelyn asetukset
Nosturin ajamisen, kulkuvaunun ajamisen ja noston/laskun tasakäyntiohjaus on säädetty tehtaalla ja soveltuu sellaisenaan useimpiin käyttötilanteisiin.
Suurinta tasakäynnin poikkeamaa ja herkkyyskäyrää voi tarvittaessa säätää hallin olosuhteita vastaavasti.
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän "SERVICE" (huolto) (käyttäjätaso [2]) tulee olla kirjautunut järjestelmään.
Tasakäyntisäätelyn asetusten haku näyttöön
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'SERVICE' 🡪 "Movement profile" |
- Kirjaudu KranOS-käyttöliittymään käyttäjänimellä 'SERVICE' (käytäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Aloitusikkunassa: Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Movement profile".
Tasakäyntisäätelyn asetukset
"Crane travel synchronisation control sensitivity curve" ja "Trolley travel synchronisation control sensitivity curve"
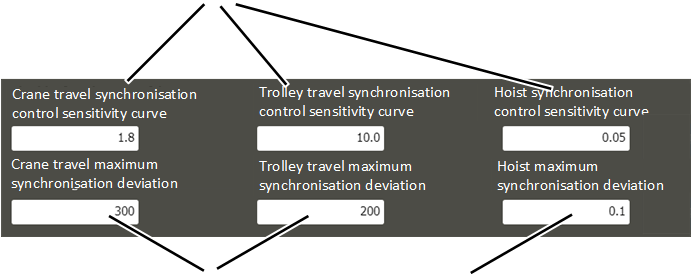
- Ikkuna "Movement profile" ilmestyy näkyviin.
- Nykyiset tasakäyntisäätelyn asetukset ovat näytössä.
- Muuta nosturin ajamisen, kulkuvaunun ajamisen ja noston/laskun herkkyyskäyrää maltillisesti vähän kerrallaan siten, että käyrä soveltuu hallin olosuhteisiin. Testaa kaikki tekemäsi muutokset koeajon avulla.
Herkkyyskäyrää voi säätää välillä "0.01" ja "10.0". Säätöherkkyys on pienimmillään pienimmän arvon kohdalla (kerroin 0,01). Säätöherkkyys kasvaa kertoimen kasvaessa.
- Muuta suurinta tasakäynnin poikkeamaa millimetreissä maltillisesti, vähän kerrallaan siten, että käyrä soveltuu hallin olosuhteisiin ja testaa kaikki tekemäsi muutokset koeajon avulla.
Suurin tasakäynnin poikkeama on nosturin, kulkuvaunun tai kuormakoukun suurin etäisyys yhteiskäytön tai rinnakkaiskäytön yhteydessä.
- Napsauta painiketta "Write PLC".
Nosturin uudelleenkäynnistys
Vain nosturin uudelleenkäynnistystoiminnossa
Toimintoa "Restart crane" käytetään nosturin uudelleenkäynnistämiseen erottamalla käyttöjännite sähköisesti.
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän "SERVICE" (käyttäjätaso [2]) täytyy olla kirjautunut järjestelmään.
PLC:n diagnoosisivun hakeminen
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'SERVICE' 🡪 "PLC diagnosis" |
- Kirjaudu KranOS-käyttöliittymään käyttäjänimellä 'SERVICE' (käytäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Aloitusikkunassa: Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "PLC diagnosis".
Nosturin uudelleenkäynnistys
- Ikkuna "PLC diagnosis" ilmestyy näkyviin.
- Napsauta painiketta "Restart crane".
- Käyttöjännite katkaistaan hetkeksi ja kytketään takaisin päälle.
- Nosturin ohjaus käynnistetään uudelleen.
Kuormasta riippuvaisten kytkentäpisteiden asetus
Kuormasta riippuvaisten kytkentäpisteiden avulla on mahdollista kytkeä nosturin lisätoimintoja. Tähän voidaan käyttää ohjauksen lähtöjä, jotka kytkevät, kun nosturilla nostetaan tiettyä kuormaa suurempi kuorma.
Nosturille (summakuorma) ja kullekin nostokoneistolle on käytettävissä jopa kaksi kuormasta riippuvaista kytkentäpistettä. Lähtöjen suunnittelu ja sähköinen liitäntä tehdään toimeksiantokohtaisesti. Kukin kytkentäpisteen kuorman asetus tehdään KranOS-käyttöjärjestelmässä.
Kaksi tätä toimintoa hyödyntävää esimerkinomaista sovellusta olisivat vaikkapa merkkivalot (esimerkiksi alle 85% kuormalla maksimikantokyvystä palaa vihreä merkkivalo) tai tarraimen ohjaus (10% maksimikantokyvystä on raja, jonka jälkeen tarrainta ei saa enää avata).
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän "SERVICE" (huolto) (käyttäjätaso [2]) tulee olla kirjautunut järjestelmään.
Kuormasta riippuvaisen kytkentäpisteen asetuksen haku
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'SERVICE' 🡪 "Load-controlled switching point" |
Ikkunassa näytetään vain ne nostokoneistot, jotka ovat tosiasiallisesti käytettävissä nosturissa. |
- Kirjaudu KranOS-käyttöliittymään käyttäjänimellä 'SERVICE' (käytäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Aloitusikkunassa: Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Load-controlled switching point".
Kytkentäpisteiden säätäminen
Kuormasta riippuvaiset kytkentäpisteet nosturilleKuormasta riippuvaiset kytkentäpisteet nostokoneistolle 1
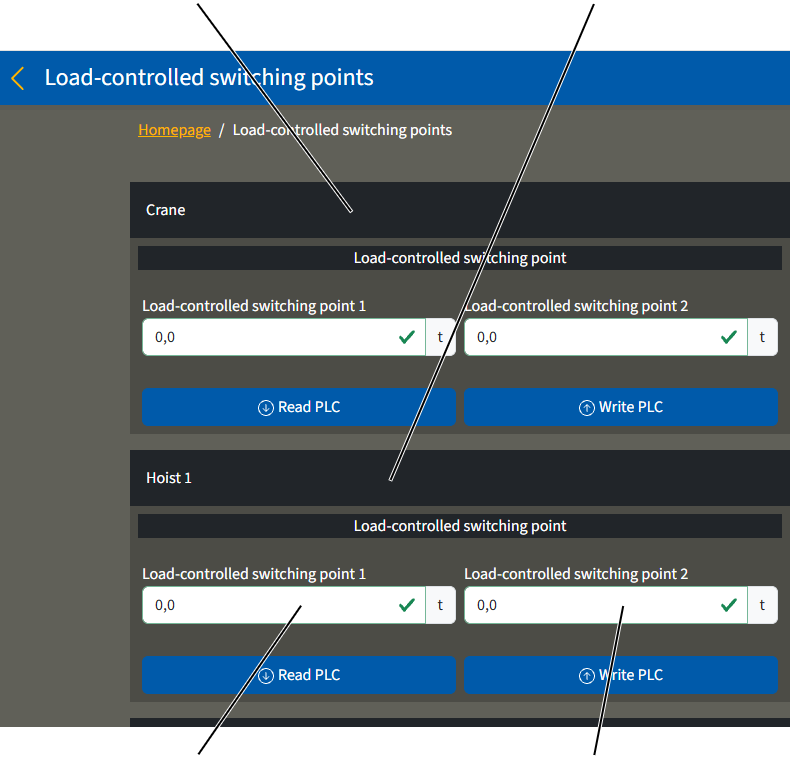
- Ikkuna "Load-controlled switching points" ilmestyy näkyviin.
- Näytössä näkyvät nykyiset säädöt.
- Syötä kuorma, josta alkaen vastaava lähtö pitäisi kytkeä.
- Kuorma voidaan syöttää erikseen nosturille (molempien nostokoneistojen summakuorma) ja yksittäisille nostokoneistoille.
- Käytettävissä on kulloinkin jopa kaksi kytkentäpistettä, jotka voivat kytkeä eri kuormilla.
- Kuormasta riippuvaisten kytkentäpisteiden muu toiminta ja sähköinen liittäminen ilmenee kytkentäkaaviosta.
- Napsauta painiketta "Write PLC".
PLC valvoo kuormasta riippuvaisten kytkentäpisteiden toimintaa. Siksi jokaisen kuormasta riippuvaisen kytkentäpisteen lähtöä vastaa lisäksi tulo. Heti kun jokin lähtö on kytkenyt, kuhunkin vastaavaan tuloon täytyy tulla signaali. Jos tätä signaalia ei ole, näkyviin ilmestyy virheilmoitus. Sähköinen liitäntä tehdään toimeksiantokohtaisesti ja se ilmenee kytkentäkaaviosta.
Löystymisenestimen säätäminen
Löystymisenestin estää vaijerin purkautumisen jatkumisen, kun kuorma tai alatalja lasketaan maahan. Tätä varten laskeminen keskeytetään, kun kuormakoukun mitattu kuorma alittaa asetetun arvon. Ilman löystymisenestintä vaijeri voisi purkautua lisää vaijerirummulta, jolloin se roikkuisi löysänä ja saattaisi tarttua kiinni, lisäksi sen kohta ja esijännitys ei olisi uudelleen kelattaessa ehkä oikea.
Kuormakoukkussa mitatussa kuormassa voidaan voidaan ottaa huomioon kuorman kiinnitin (esim. palkki) niin että sen aiheuttama kuorma vähennetään mitatusta kuormasta. Vähimmäiskuorma voidaan asettaa KranOS-käyttöjärjestelmässä. Jos kuormanäyttö on nollattu toiminnolla "taara", tätä ei oteta huomioon löystymisenestimessä.
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän "SERVICE" (huolto) (käyttäjätaso [2]) tulee olla kirjautunut järjestelmään.
Löystymisenestimen säätäminen
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'SERVICE' 🡪 "Load-controlled switching point" |
- Kirjaudu KranOS-käyttöliittymään käyttäjänimellä 'SERVICE' (käytäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Aloitusikkunassa: Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Load-controlled switching point".
Löystymisenestimen säätäminen
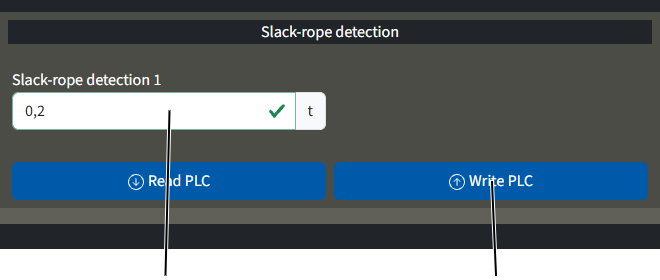
- Ikkuna "Load-controlled switching points" ilmestyy näkyviin.
- Näytössä näkyvät nykyiset säädöt.
- Syötä vähimmäiskuorma, josta alkaen laskeminen halutaan keskeyttää.
Tähän voidaan syöttää esim. kuorman kiinnittimen paino.
- Napsauta painiketta "Write PLC".
Ajoprofiilien (nosturin liikeprofiilin, kulkuvaunun liikeprofiilin) parametrien lisäasetukset
Ajoakselien ajoprofiilien (nosturin liikeprofiili, kulkuvaunun liikeprofiili) kiihdytys- ja jarrutusaika sekä maksimi- ja miniminopeus voidaan sovittaa omiin käyttötapoihin.
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän "SERVICE" (huolto) (käyttäjätaso [2]) tulee olla kirjautunut järjestelmään.
Ajoprofiilin parametrien haku näyttöön
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'SERVICE' 🡪 "Crane travel" 🡪 "Crane travel profile parameter" |
Käyttäjä 'SERVICE' 🡪 "Trolley travel" 🡪 "Trolley travel profile parameter" |
- Kirjaudu KranOS-käyttöliittymään käyttäjänimellä 'SERVICE' (käytäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Valitse päävalikosta nosturin haluttu liikeakseli (esim. nosturin ajo).
- Näkyviin tulee nosturin halutun liikeakselin ikkuna.
- Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Crane travel profile parameter" (tai "Trolley travel profile parameter").
Ajoprofiilin parametrien asettaminen
- Näkyviin tulee nosturin vastaavaa liikeakselia koskeva ikkuna "Parameter".
- Näytössä näkyvät nykyiset arvot.
- Aseta haluamasi arvot.
NopeusAcceleration time and Braking time (Kiihdytysaika ja jarrutusaika)
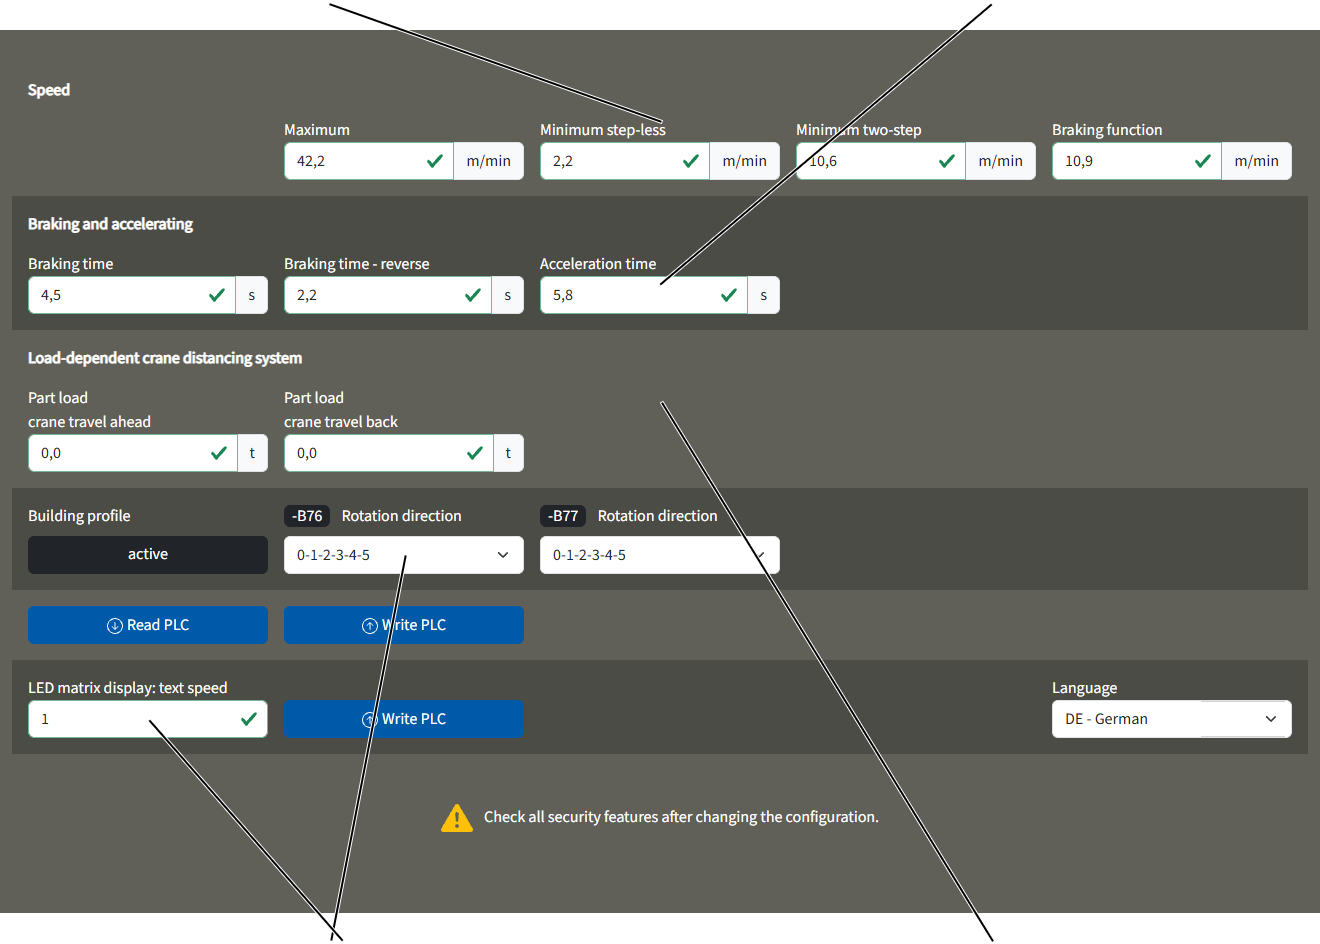
Kappale "Speed":
Tämä kappale koskee nosturin (tai kulkuvaunun) maksimi- ja minimiajonopeutta erilaisten liikeprofiilien yhteydessä.
Matalalla arvolla nosturi (tai kulkuvaunu) ajaa hitaammin, korkealla arvolla nopeammin.
Liikeprofiilit voidaan valita sivulla "Movement profile". Katso "Liikeprofiilin valinta".
- "Maximum": Nosturin (tai kulkuvaunun) maksimiajonopeus.
Portaattoman liikeprofiilin yhteydessä: Nosturi (tai kulkuvaunu) kiihdyttää maksimissaan tälle nopeudelle, kun painike painetaan toiseen vaiheeseen ja pidetään painettuna.
Kaksiportaisen liikeprofiilin yhteydessä: Nosturi (tai kulkuvaunu) kiihdyttää tälle nopeudelle, kun painike painetaan toiselle vaiheelle ja pidetään painettuna.
- "Minimum step-less": Tämä on hitain ajonopeus, jolla nosturi (tai kulkuvaunu) voi kulkea portaatonta ajoprofiilia käyttäen.
Nosturi (kulkuvaunu) kiihdyttää tälle nopeudelle, kun painike painetaan ensimmäiselle vaiheelle ja pidetään painettuna.
- "Minimum two-step": Tämä on hitain ajonopeus, jolla nosturi (tai kulkuvaunu) voi kulkea kaksiportaista ajoprofiilia käyttäen.
Nosturi (tai kulkuvaunu) kiihdyttää tälle nopeudelle, kun painike painetaan ensimmäiselle vaiheelle ja pidetään painettuna.
- "Braking function": Ajonopeus, jolle nosturi (tai kulkuvaunu) jarruttaa, kun esikatkaisijana toimiva ajon rajakatkaisija kytkee.
Kappale "Braking and accelerating":
Tämä kappale koskee nosturin (tai kulkuvaunun) jarrutusaikaa ja kiihdytysaikaa erilaisten liikeprofiilien yhteydessä.
Matalalla arvolla ajokäyttö jarruttaa tai kiihdyttää nopeammin, korkealla arvolla hitaammin.
Liikeprofiilit voidaan asettaa sivulla "Movement profile". Katso ”Liikeprofiilin valinta”.
- "Braking time": aika, jonka kuluessa ajokäytön nopeus hidastuu ajonopeudesta pysähdyksiin.
Ilmoitettu aika koskee aina täydellistä jarrutusta tyyppilkilven mukaisesta maksimiajonopeudesta pysähdyksiin.
Tällä arvolla ajokäyttö jarruttaa, kun painike päästetään toisella tai ensimmäisellä vaiheella vapaaksi.
- "Braking time - reverse": aika, jonka kuluessa ajokäytön nopeus hidastuu ajonopeudesta pysähdyksiin peruutettaessa.
Ilmoitettu aika koskee aina täydellistä jarrutusta tyyppilkilven mukaisesta maksimiajonopeudesta pysähdyksiin.
Tällä arvolla ajokäyttö jarruttaa, kun painike päästetään toisella tai ensimmäisellä vaiheella vapaaksi ja kun vastaasuunnan painike painetaan ja pidetään painettuna.
- "Acceleration time": aika, jonka kuluessa ajokäyttö kiihdyttää ajonopeudelle.
Ilmoitettu aika koskee aina täydellistä kiihdytystä pysähdyksistä tyyppilkilven mukaiselle maksimiajonopeudelle.
Ajokäyttö kiihdyttää tällä arvolla, kun painike painetaan ajokäytön seistessä ensimmäiselle vaiheelle tai kun painike painetaan toiselle vaiheelle ja pidetään painettuna.
Muita kappaleita:
- Vain nosturin liikeprofiili "Part load crane travel ahead" ja "Part load crane travel back": kuorma, josta alkaen nosturien törmäyksenestotoiminnon on määrä kytkeytyä päälle. Katso "Nosturin liikeakselien tilan näyttäminen". Kuorma voidaan säätää erikseen kumpaakin ajosuuntaa varten.
Tähän syötettävällä arvolla ei ole merkitystä käytettäessä yleistä (kuormasta riippumatonta) nosturien törmäyksenestotoimintoa.
- "Building profile": Osoittaa, onko nosturia varten olemassa halliprofiili.
- "LED matrix display: text speed": nopeus, jolla juokseva teksti liikkuu LED-matriisinäytön poikki. Jos arvo on pieni, juokseva teksti liikkuu nopeasti, ja jos arvo suuri, teksti liikkuu hitaasti.
Asetettu tekstin nopeus tallentuu suoraan LED-matriisinäyttöön, ei PLC:hen. Tämän vuoksi syöttökentän vieressä olevaa painiketta "Write PLC" on napsautettava erikseen. LED-matriisinäyttöön kulloinkin asetettu arvo ei myöskään näy tässä kohdassa.
LED-matriisinäytön kieli on valittavissa pudotusvalikossa "Kieli".
- "Rotation direction" kytkinten –B76 ja –B77 kohdalla (nosturin ajamisen yhteydessä) tai kytkinten –B56 ja –B57 kohdalla (kulkuvaunun ajamisen yhteydessä): kummankin halliprofiiliohjauksessa käytettävän ristivipukytkimen pyörimissuunta. Merkit 0 - 5 ilmaisevat ristivipukytkinten kytkentätiloja. Ne näytetään ristivipukytkimen pienellä nuolella.
Kun ristivipukytkin on asennettu oikein (asennus sijoituskaavion mukaisesti, kotelo alas, kytkinristi ylös), se kytkee kytkentätilat läpi laskevassa järjestyksessä (5‑4‑3‑2‑1‑0), kun nosturi ajaa eteenpäin tai kulkuvaunu ajaa oikealle.
Kun ristivipukytkin on asennettu ylösalaisin (asennus sijoituskaavion mukaisesti, kotelo ylös, kytkinristi alas), se kytkee kytkentätilat läpi nousevassa järjestyksessä (0‑1‑2‑3‑4‑5), kun nosturi ajaa eteenpäin tai kulkuvaunu ajaa oikealle.
Nostoprofiilin lisäparametrien asettaminen
Nostoprofiilin kiihdytys- ja jarrutusajan sekä maksimi- ja miniminopeuden voi asettaa omia käyttötapoja vastaavasti.
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän "SERVICE" (huolto) (käyttäjätaso [2]) tulee olla kirjautunut järjestelmään.
Nostoprofiilin parametrien hakeminen näyttöön
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'SERVICE' 🡪 "Hoist" 🡪 "Hoist profile parameter" |
- Kirjaudu KranOS-käyttöliittymään käyttäjänimellä 'SERVICE' (käytäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Valitse päävalikosta haluttu nostokoneisto (esim. nostokoneisto 1).
- Halutun nostokoneiston ikkuna ilmestyy näkyviin.
- Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) kohtaa "Hoist profile parameter".
Nostoprofiilin parametrien asettaminen
- Näkyviin tulee nosturin vastaavaa liikeakselia koskeva ikkuna "Parameter".
- Näytössä näkyvät nykyiset arvot.
- Aseta haluamasi arvot.
Kappale "Speed":
Kappale "Braking and accelerating":Kappaleet "Speed super precision lifting" ja "Braking and accelerating
in super precision lifting"
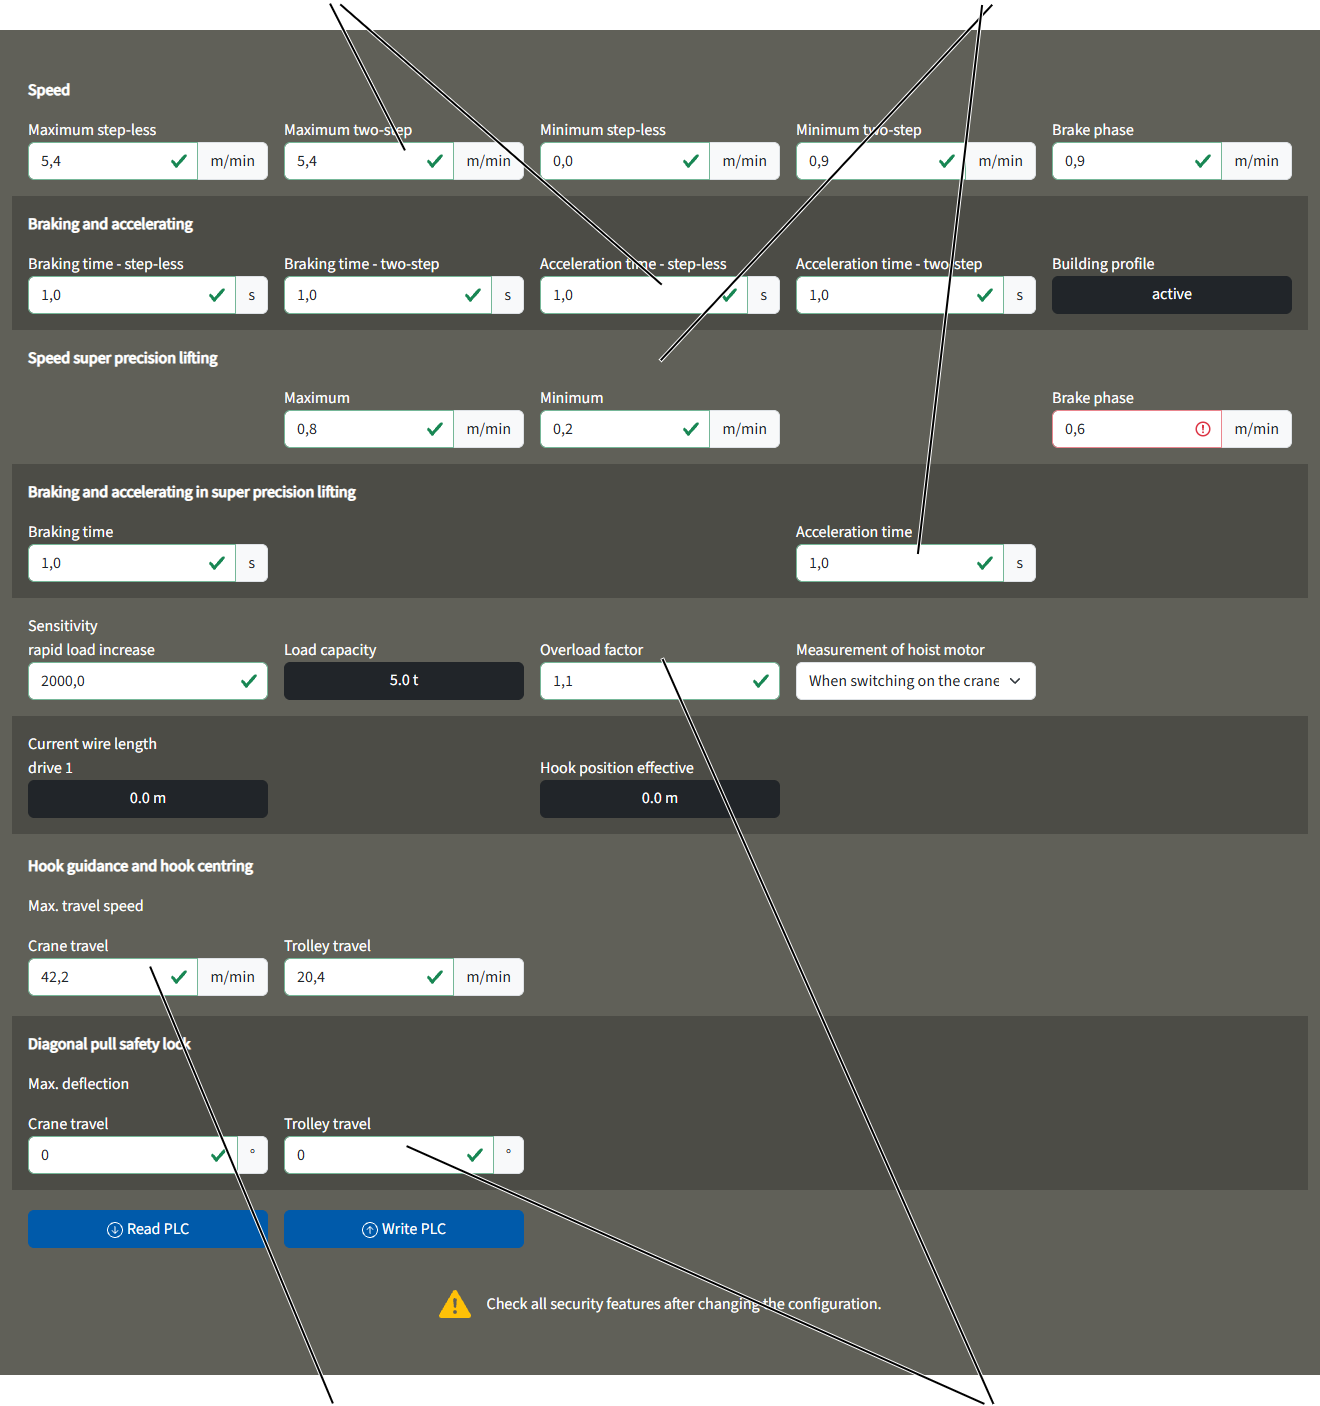
Kappale "Diagonal pull safety lock"
Kappale "Speed":
Tämä kappale koskee nostokoneiston maksimi- ja miniminostonopeutta erilaisten liikeprofiilien yhteydessä.
Matalalla arvolla nostokoneisto nostaa/laskee hitaammin, korkealla arvolla nopeammin.
Liikeprofiilit voidaan valita sivulla "Movement profile". Katso ”Liikeprofiilin valinta”.
- "Maximum step-less": maksimaalinen nostonopeus portaattomassa liikeprofiilissa.
Nostokoneisto kiihdyttää maksimissaan tälle nostonopeudelle, kun painike painetaan toiselle vaiheelle ja pidetään painettuna.
Kaksinkertainen nostonopeus (optio): jos nostokoneistoa voi nostaa ja laskea kaksinkertaisella nopeudella, tämän syöttökentän arvo koskee suurinta mahdollista lisänostonopeutta (yli 100 % tyyppikilven mukaisesta nostonopeudesta). Nostonopeus on ilmoitettu nostomoottorin tyyppikilvessä ja teknisissä tiedoissa, ja kyseisen nopeuden voi kasvattaa tässä enimmillään kaksinkertaiseksi. Suurin mahdollinen lisänostonopeus (alkaen 100%:sta) riippuu nosturiin ripustetusta kuormasta ja pienenee automaattisesti ripustetun kuorman mukaan.
- "Maximum two-step": maksimaalinen nostonopeus kaksiportaisessa liikeprofiilissa.
Nostokoneisto kiihdyttää tälle nostonopeudelle, kun painike painetaan toiselle vaiheelle ja pidetään painettuna.
Kaksinkertainen nostonopeus (optio): jos nostokoneistoa voi nostaa ja laskea kaksinkertaisella nopeudella, tämän syöttökentän arvo koskee suurinta mahdollista lisänostonopeutta (yli 100 % tyyppikilven mukaisesta nostonopeudesta). Nostonopeus on ilmoitettu nostomoottorin tyyppikilvessä ja teknisissä tiedoissa, ja kyseisen nopeuden voi kasvattaa tässä enimmillään kaksinkertaiseksi. Suurin mahdollinen lisänostonopeus (alkaen 100%:sta) riippuu nosturiin ripustetusta kuormasta ja pienenee automaattisesti ripustetun kuorman mukaan.
- "Minimum step-less": Hitain nostonopeus portaattomassa liikeprofiilissa.
Nostokoneisto kiihdyttää tälle nostonopeudelle, kun painike painetaan ensimmäiselle vaiheelle ja pidetään painettuna.
- "Minimum two-step": Hitain nostonopeus kaksiportaisessa liikeprofiilissa.
Nostokoneisto kiihdyttää tälle nostonopeudelle, kun painike painetaan ensimmäiselle vaiheelle ja pidetään painettuna.
- "Brake phase": Nostonopeus, jolle nostokoneisto jarruttaa jarrutusvaiheessa välittömästi ennen kuin noston rajakatkaisija kytkee.
Kappale "Braking and accelerating":
Tämä kappale koskee nostokoneiston jarrutusaikaa ja kiihdytysaikaa erilaisten liikeprofiilien yhteydessä.
Matalalla arvolla nostokoneiston käyttö jarruttaa tai kiihdyttää nopeammin, korkealla arvolla hitaammin.
Liikeprofiilit voidaan valita sivulla "Movement profile". Katso ”Liikeprofiilin valinta”.
- "Braking time - step-less": Aika, jonka nostokoneiston käyttö jarruttaa portaattoman liikeprofiilin yhteydessä.
Ilmoitettu aika koskee aina täydellistä jarrutusta tyyppilkilven mukaisesta maksiminostonopeudesta pysähdyksiin.
Tällä arvolla nostokoneisto jarruttaa, kun painike päästetään toisella tai ensimmäisellä vaiheella vapaaksi, siihen asti, että painike kytketään taas ensimmäiselle vaiheelle.
Kaksinkertainen nostonopeus (optio): ilmoitettu arvo koskee tyyppikilven mukaista nostonopeutta. Kaksinkertaisen nostonopeuden tapauksessa myös jarrutusaika kaksinkertaistuu todellisessa nosturikäytössä kuormasta riippuvaisesti.
- "Braking time - two-step": Aika, jonka nostokoneiston käyttö jarruttaa kaksiportaisen liikeprofiilin yhteydessä.
Ilmoitettu aika koskee aina täydellistä jarrutusta tyyppilkilven mukaisesta maksiminostonopeudesta pysähdyksiin.
Tällä arvolla nostokoneisto jarruttaa, kun painike päästetään toisella tai ensimmäisellä vaiheella vapaaksi.
Kaksinkertainen nostonopeus (optio): ilmoitettu arvo koskee tyyppikilven mukaista nostonopeutta. Kaksinkertaisen nostonopeuden tapauksessa myös jarrutusaika kaksinkertaistuu todellisessa nosturikäytössä kuormasta riippuvaisesti.
Hyvin pieni arvo mahdollistaa hyvin spontaanin jarrutuskäyttäytymisen, joka muistuttaa myös taajuusmuuttajalla varustetuissa nostokoneistoissa kontaktoriohjatun nostokoneiston jarrutuskäyttäytymistä.
- "Acceleration time - step-less": Aika, jonka nostokoneiston käyttö kiihdyttää portaattoman liikeprofiilin yhteydessä.
Ilmoitettu aika koskee aina täydellistä kiihdytystä pysähdyksistä tyyppilkilven mukaiselle maksiminostonopeudelle.
Nostokoneisto kiihdyttää tällä arvolla, kun painike painetaan nostokoneiston seistessä ensimmäiselle vaiheelle tai kun painike painetaan toiselle vaiheelle ja pidetään painettuna.
Kaksinkertainen nostonopeus (optio): ilmoitettu arvo koskee tyyppikilven mukaista nostonopeutta. Kaksinkertaisen nostonopeuden tapauksessa myös kiihdytysaika kaksinkertaistuu todellisessa nosturikäytössä kuormasta riippuvaisesti.
- "Acceleration time - two-step": Aika, jonka nostokoneiston käyttö kiihdyttää kaksiportaisen liikeprofiilin yhteydessä.
Ilmoitettu aika koskee aina täydellistä kiihdytystä pysähdyksistä tyyppilkilven mukaiselle maksiminostonopeudelle.
Nostokoneisto kiihdyttää tällä arvolla, kun painike painetaan nostokoneiston seistessä ensimmäiselle vaiheelle tai kun painike painetaan toiselle vaiheelle ja pidetään painettuna.
Kaksinkertainen nostonopeus (optio): ilmoitettu arvo koskee tyyppikilven mukaista nostonopeutta. Kaksinkertaisen nostonopeuden tapauksessa myös jarrutusaika kaksinkertaistuu todellisessa nosturikäytössä kuormasta riippuvaisesti.
Hyvin pieni arvo mahdollistaa hyvin spontaanin kiihdytyskäyttäytymisen, joka muistuttaa myös taajuusmuuttajalla varustetuissa nostokoneistoissa kontaktoriohjatun nostokoneiston kiihdytyskäyttäytymistä.
Kappaleet "Speed super precision lifting" ja "Braking and accelerating in super precision lifting":
Nämä kappaleet koskevat nostokoneiston maksimi- ja miniminostonopeutta sekä sen jarrutusaikaa ja kiihdytysaikaa super-hienonosto-toiminnon yhteydessä.
Super-hienonosto-option avulla nostokoneisto voidaan kytkeä käyttämään erityisen hidasta nostonopeutta. Näin kuorma on mahdollista kohdistaa äärimmäisen tarkasti.
Napakytkettävien nostokoneiston käyttöjen yhteydessä taajuusmuuttajan kytkentä vaihdetaan super-hienonoston yhteydessä nopean nostonopeuden käämitykseltä hitaan nostonopeuden käämitykselle.
Muiden kuin napakytkettävien yksikäämisten nostokoneiston käyttöjen (esimerkiksi GM7000.2) yhteydessä nostomoottorin kierroslukua valvoo erillinen absoluuttikulma-anturi. Täysi vääntömomentti on siten mahdollinen myös erittäin pienillä nostonopeuksilla, jolloin kuorma voidaan pitää jopa paikallaan ilman jarrua.
Tämän kappaleen säädöt koskevat nosturissa tosiasiallisesti käytettävää teknologiaa, sekä siis super-hienonostoa napakytkettävissä nostokoneiston käytöissä että ei-napakytkettäviä nostokoneiston käyttöjä.
Super-hienonosto voidaan kytkeä päälle ja pois päältä lähettimellä tai riippuohjaimella.
Arvot, joita näihin kappaleisiin syötetään (jarrutusaika, maksiminopeus, miniminopeus, kiihdytysaika, nopeus jarrutusvaihe), pätevät, kun super-hienonosto kytketään päälle lähettimellä tai riippuohjaimella.
Arvojen merkitys on sama kuin kappaleissa "Speed“ ja "Braking and accelerating“.
Muita kappaleita:
- "Sensitivity Rapid load increase": Herkkyys, jolla kuorman tempaus mitataan. Näytetty arvo on kynnysarvo, joka riippuu ajasta ja mitatusta kuormasta. Mitä pienempi luku on, sitä herkemmin ABUControl reagoi nopeaan kuormankasvuun. Nopea kuormankasvun mittaus tapahtuu periaatteellisesti 50 ms nostopainikkeen painamisen jälkeen. Jos järjestelmä havaitsee kuorman kasvavan nopeasti, nostokoneisto hidastaa nopeutta hitaalle nostonopeudelle, säilyttää hitaan nostonopeuden 2 sekunnin ajan ja kiihdyttää nopeutta uudelleen, mikäli painiketta pidetään edelleen vaihteen 2 aennossa.
- "Load capacity": Nostokoneiston maksimikantokyky.
- "Overload factor": Maksimikantokyvyn kerroin (monikerta), jolla ylikuormituksen esto reagoi.
- "Measurement of hoist motor": tässä kohdassa määritellään, onko nostomoottori määrä mitata sähköisesti nosturin käynnistämisen jälkeen. Mittauksessa nostomoottorin tiettyjä sähköisiä arvoja tarkastetaan testivirran avulla, niitä verrataan käyttöönotossa ennen nosturin ensimmäistä käynnistystä saatuihin mittausarvoihin ja taajuusmuuttaja säädetään vastaavalla tavalla. Näin taajuusmuuttaja voi ottaa käytön aikana huomioon nostomoottorin termisen tilan. Mittaus on yleensä valittuna nosturin käynnistämisen jälkeen. Vanhempien taajuusmuuttajien (ATV32) kohdalla saattaa olla tarpeen ottaa mittaus pois käytöstä ja parametroida taajuusmuuttaja uudelleen.
- "Current wire length Drive 1": koko vaijerin pituus, joka on kulloinkin kelattu vaijerirummulta kiinnityspisteeseen.
Kaksoisnostokoneiston yhteydessä: Lisäksi näytetään "Current wire length Drive 2". Näytössä oleva arvo on tällöin aina se vaijerin pituus, joka on kulloinkin kelattu auki vaijerirummulta tasauspyörälle asti (keskimmäinen taittopyörä vaijerinostimen yläosassa tai alataljassa).
- "Hook position effective": Koukkupaikka (etäisyys vaijerirummun keskeltä alataljan taittopyörän keskelle) vaijeripituuden perusteella. Tässä otetaan huomioon ripustus ja kaksoisnostokoneistoissa myös molemmat vaijerirummut.
Vain kontaktoriohjatussa nostokoneistossa
Kappaleet "Speed", "Braking and accelerating", "Speed super precision lifting", "Braking and accelerating in super precision lifting" sekä valintakenttä "Measurement of hoist motor" näytetään KranOS:ssä, syötettyjä arvoja ei kuitenkaan arvoteta.
Kontaktoriohjatussa nostokoneistossa nostomoottorin hidas ja nopea käämitys kytketään kontaktoreilla. Nopeus, jarrutusaika ja kiihdytysaika määräytyvät tällöin nostomoottorin fysikaalisten ominaisuuksien perusteella eikä niitä säädellä taajuusmuuttajalla.
Kappale "Hook guidance and hook centring"
- "Max. travel speed": Tässä asetetaan nosturin ja kulkuvaunun suurin ajonopeus, kun koukun ohjaus ja koukun keskitys ovat aktiivisina.
Kappale "Diagonal pull safety lock"
- "Max. deflection": Tässä asetetaan vaijerin suurin sallittu poikkeama (asteina) nosturin ja kulkuvaunun ajossa. Jos tämä arvo ylittyy, joko koko nosturi tai vain nostoliike pysähtyy.
Vinovedon esto on käytettävissä vain, jos nosturi on varustettu kallistusmittarilla ja kalibrointi on suoritettu loppuun (katso "Vaijerin kallistusmittarin kalibrointi").
Heilunnanvaimennuksen ottaminen käyttöön ja poistaminen käytöstä
Jotta heilunnanvaimennus toimisi oikein, nostoapuvälineen pituuden on oltava oikein säädetty.
Heilunnanvaimennuksen kytkeminen päälle ja pois päältä sekä sen säätäminen voidaan tehdä mukavasti ja nopeasti ABURemote-lähettimen kautta. Katso tuotekäsikirja "ABURemote".
Vaihtoehtoisesti heilunnanvaimennus voidaan kytkeä päälle ja pois päältä sekä säätää KranOS-järjestelmässä. Jos heilunnanvaimennus on kytketty päälle KranOS-järjestelmässä, se on myös kytkettävä pois päältä sieltä. KranOS-asetus on riippumaton ABURemote-lähettimestä eikä sitä näytetä siinä.
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän "SERVICE" (huolto) (käyttäjätaso [2]) tulee olla kirjautunut järjestelmään.
Heilunnanvaimennuksen avaaminen
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'SERVICE' 🡪 "Hoist" 🡪 "Hoist profile parameter" 🡪 "Sway control parameter" |
- Kirjaudu KranOS-käyttöliittymään käyttäjänimellä 'SERVICE' (käytäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Valitse päävalikosta haluttu nostokoneisto (esim. nostokoneisto 1).
- Halutun nostokoneiston ikkuna ilmestyy näkyviin.
- Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Hoist profile parameter".
- Ikkuna "Hoist profile parameter" ilmestyy näkyviin.
- Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Sway control parameter".
Heilunnanvaimennuksen asetukset ja aktivointi
Syöttökenttä "Lifting tackle"
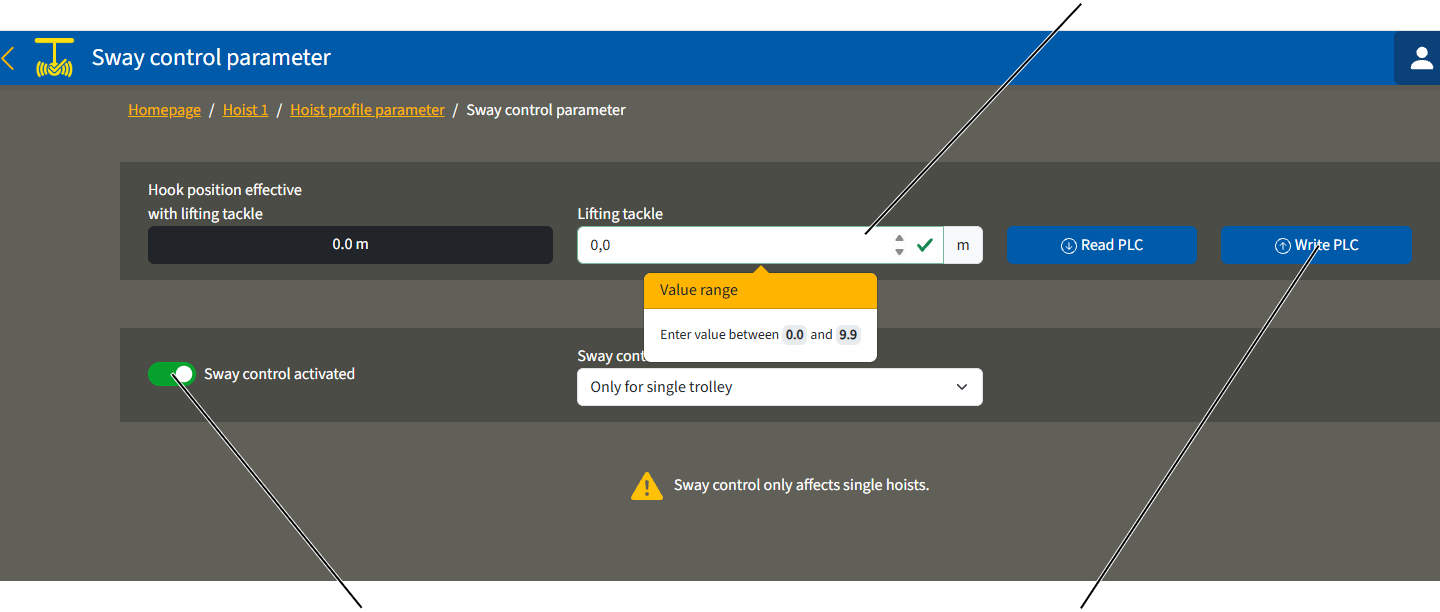
- Ikkuna "Sway control" ilmestyy näkyviin.
Syötä kuormakoukun varusteiden pituus:
- Syötä syöttökenttään "Lifting tackle" kuormakoukun ja kuorman painopisteen välinen etäisyys. Siten toiminto ottaa huomioon kuormakoukun varusteiden pituuden.
Katso myös tuotekäsikirja "ABUS radio-ohjaus ABURemote".
- Napsauta painiketta "Write PLC".
Heilunnanvaimennuksen kytkeminen päälle:
- Napsauta painiketta "Sway control".
- Painike saa vihreän taustan.
- Heilunnanvaimennus on aktivoitu.
Heilunnanvaimennuksen kytkeminen pois päältä:
- Napsauta painiketta "Sway control".
- Painikkeen tausta ei ole enää vihreä.
- Heilunnanvaimennus on pois käytöstä.
Heilunnanvaimennuksen vapauttaminen useammalle kulkuvaunulle
Heilunnanvaimennus toimii lähtökohtaisesti vain yhdellä nostokoneistolla varustetuissa nostureissa tai nostureissa useilla kulkuvaunuilla erillisohjauksessa, jos poissa käytöstä olevat kulkuvaunut ovat pysäköintiasennossa (kuormakoukku on ajettu ylempään nostorajoittimeen).
Heilunnanvaimennuksen toiminta on sallittava erikseen useiden kulkuvaunujen yhteiskäyttöä tai rinnakkaiskäyttöä varten.
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän "SERVICE" (huolto) (käyttäjätaso [2]) tulee olla kirjautunut järjestelmään.
Heilunnanvaimennuksen avaaminen
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'SERVICE' 🡪 "Hoist" 🡪 "Hoist profile parameter" 🡪 "Sway control parameter" |
- Kirjaudu KranOS-käyttöliittymään käyttäjänimellä 'SERVICE' (käytäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Valitse päävalikosta haluttu nostokoneisto (esim. nostokoneisto 1).
- Halutun nostokoneiston ikkuna ilmestyy näkyviin.
- Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Hoist profile parameter".
- Ikkuna "Hoist profile parameter" ilmestyy näkyviin.
- Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Sway control parameter".
Heilunnanvaimennuksen vapauttaminen yksittäisille tai useammalle kulkuvaunuille
Pudotusvalikko "Sway control available"
- Ikkuna "Sway control" ilmestyy näkyviin.
- Heilunnanvaimennus vapautettu:
- "Only for single trolley" (yksittäisille kulkuvaunuille): Heilunnanvaimennus voidaan ainoastaan aktivoida yhdellä nostokoneistolla varustetuissa nostureissa tai nostureissa useilla kulkuvaunuilla erillisohjauksessa, jos poissa käytöstä olevat kulkuvaunut ovat pysäköintiasennossa (kuormakoukku on ajettu ylempään nostorajoittimeen).
- "Single and multiple trolleys (joint operation)": Heilunnanvaimennus voidaan aktivoida yksittäisessä nostokoneistossa, nosturissa, jossa on useita kulkuvaunuja erillisohjauksessa tai yhteiskäytössä, sekä kahdessa nosturissa rinnakkaiskäytössä.
Ohjeita heilunnanvaimennukseen useamman kulkuvaunun käytössä:
Heilunnanvaimennuksen laskenta toimii useamman kulkuvaunun yhteiskäytössä tai rinnakkaiskäytössä oikein vain silloin, kun nosturinkuljettaja huomioi seuraavat ehdot:
- Nosturin ja kulkuvaunujen tyyppien ja kokojen täytyy olla samoja.
- Kuorma täytyy kiinnittää oikein.
Koukkupaikka
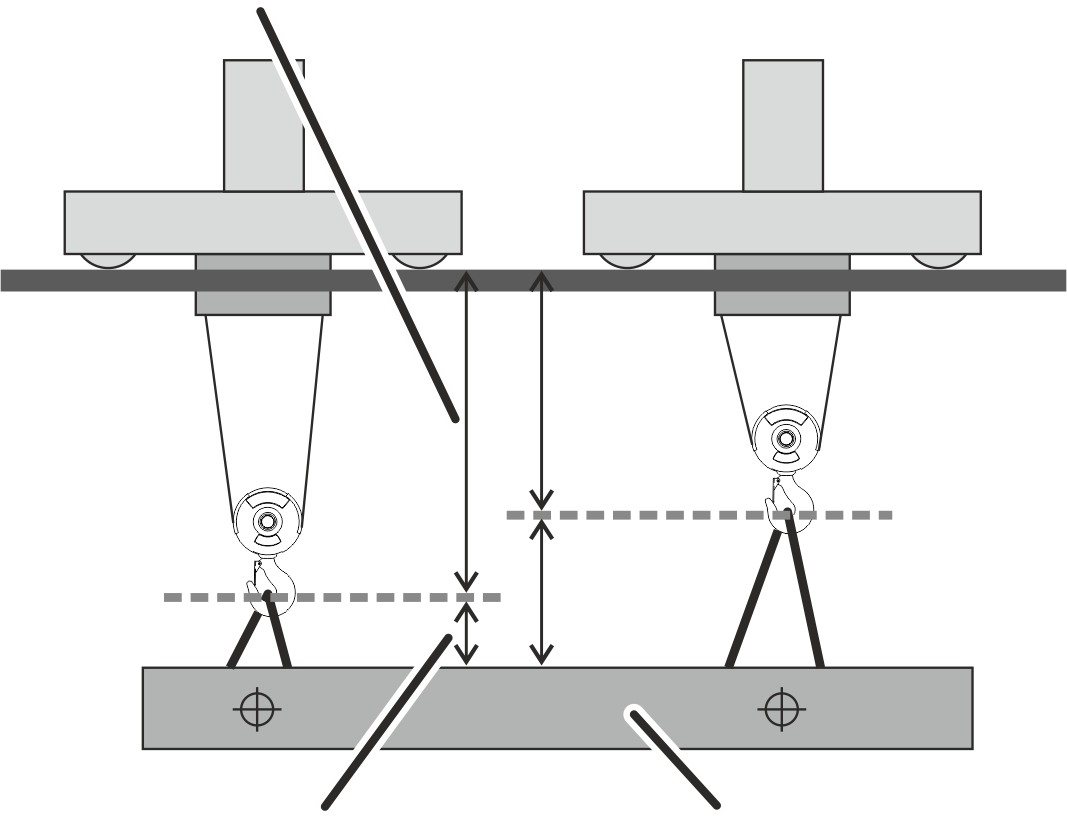
Koukkupaikka
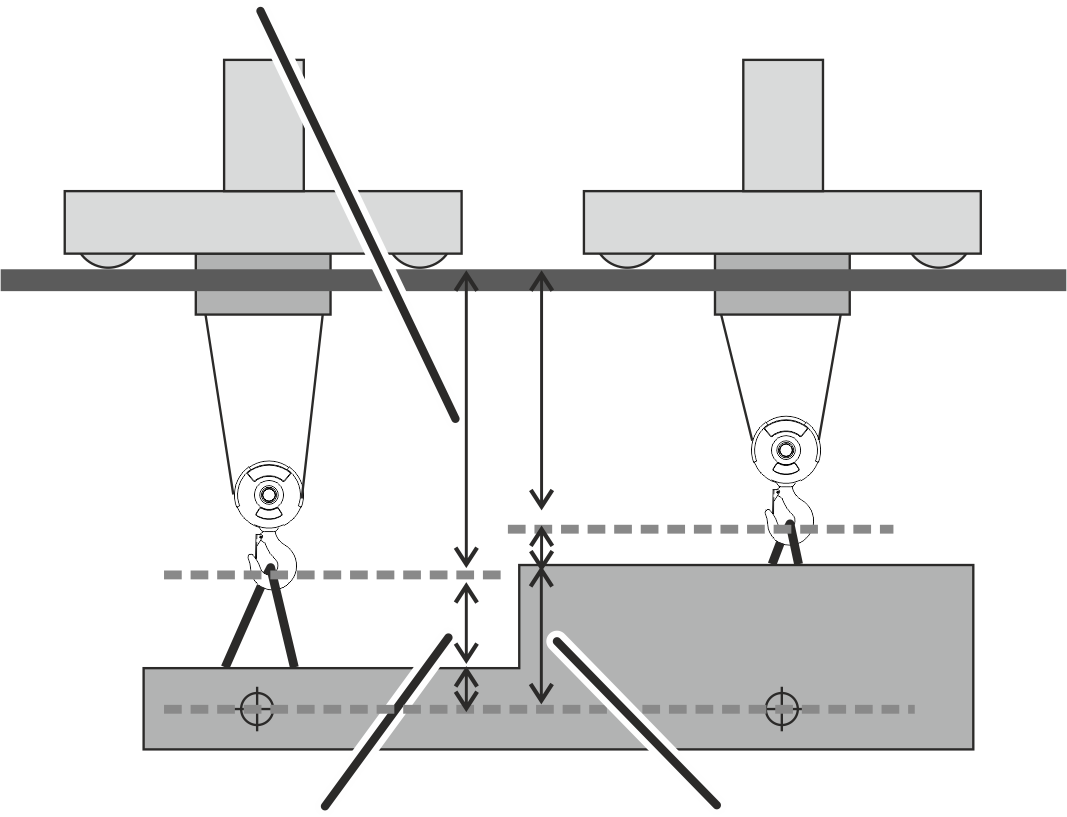
- Kuormakoukun varusteiden pituus täytyy syöttää.
Useampien kulkuvaunujen yhteiskäytössä täytyy syöttää kulkuvaunun 1 kuormakoukun varusteiden pituus.
Rinnakkaiskäytössä täytyy syöttää ensimmäisen nosturin kuormakoukun varusteiden pituus. Ensimmäisen nosturin IP-osoite on 192.168.1.1
Koukkuavustimen (koukun ohjaus ja koukun keskitys) asetus
Koukun ohjauksen avulla kuormakoukkua voi liikuttaa käsin. Sekä nosturi että kulkuvaunu liikkuvat siihen suuntaan, johon kuormakoukkua ohjataan tai vedetään.
Koukun keskitystoiminto asemoi kuormaan kiinnitetyn kuormakoukun "noston" yhteydessä automaattisesti suoraan kuorman yläpuolelle. Tällä vältetään kuorman vinoveto.
Kiinnityspiste-palkkiin tai kulkuvaunun runkoon asennettu vaijerin kallistusmittari mittaa vaijerin poikkeaman.
Ohje:
Koukun keskitys on avustava toiminto. Vastuu on edelleen nosturin ohjaajalla. Nosturin ohjaaja tulee periaatteessa huolehtia siitä, ettei kuormaa nosteta vinovedolla.
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'SERVICE' 🡪 "Movement profile" |
- Kirjaudu KranOS-käyttöliittymään käyttäjänimellä 'SERVICE' (käytäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Aloitusikkunassa: Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Movement profile".
- Ikkuna "Movement profile" ilmestyy näkyviin.
Koukun ohjauksen/keskityksen aktivointi/poistaminen käytöstä
- Aktivoi/poista toiminto käytöstä painikkeella "Hook guidance and hook centring".
- Painike saa punaisen taustan.
Painike "Hook guidance and hook centring"Koukun ohjauksen/keskityksen
herkkyys
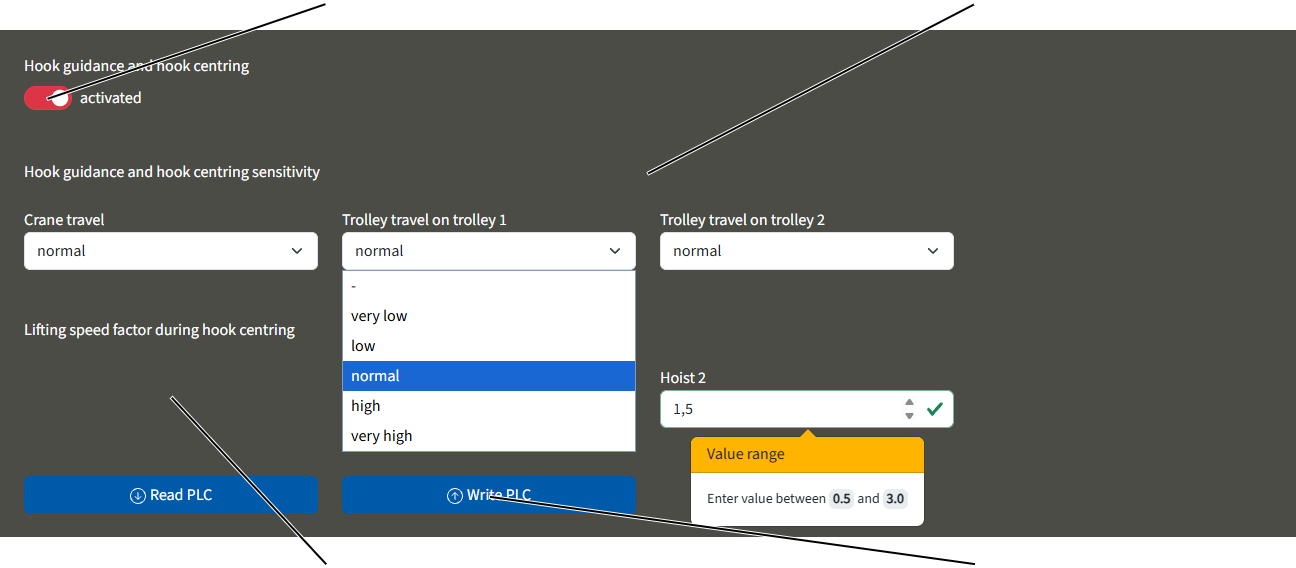
Herkkyyden asettaminen
- Aseta koukkuavustimen herkkyys nosturin ajolle ja kulkuvaunun ajolle asianomaisesta pudotusvalikosta.
- Napsauta painiketta "Write PLC" ja varmista, että parametrit on otettu käyttöön KranOS-järjestelmässä.
Nostonopreuden kertoimen asettaminen
Nostonopeuden kertoimen avulla voidaan säätää, kuinka nopeasti nostokoneisto nostaa, kun koukun keskitys on aktivoituna. Syötetyn arvon täytyy olla välillä 0,5 ja 3,0.
- Napsauta asianomaisen nostokoneiston syöttökenttää "Lifting speed factor during hook centring".
- Syötä haluamasi arvo.
Arvo 1 vastaa tarkalleen jarrutusvaiheen nostonopeutta. Arvoilla, jotka ovat alle 1, nostonopeus hidastuu säädettyä jarrutusvaihetta hitaammaksi. Arvoilla, jotka ovat yli 1, nostonopeus nopeutuu säädettyä jarrutusvaihetta nopeammaksi. Katso myös "Nostoprofiilin lisäparametrien asettaminen".
- Napsauta painiketta "Write PLC".
- Arvo on tallennettu.
Ohje:
Jos kerroin on asetettu liian suureksi, on mahdollista, että kuorma nousee ennen kuin kulkuvaunu on keskellä kuorman yläpuolelle. Tämä johtaisi kuorman heilumiseen.
Paikoitusohjauksen pisteiden muokkaaminen
KranOS-järjestelmässä voidaan jälkikäteen muokata yksittäisiä paikoitusohjauksen pisteitä, jotka on aiemmin opetettu Teach-in-tilassa ABURemoten kanssa. Katso ABURemote tuotekäsikirja "Paikoitusohjaus ABUControl-järjestelmässä: Yksittäisten pisteiden opettaminen". Jälkikäteen tehtävä muokkaus on mahdollista lineaariselle paikoitusohjaukselle LIN ja manuaaliselle paikoitusohjaukselle. Pisteestä pisteeseen -paikoitusohjauksella PTP tämä ei ole mahdollista, koska reitin sisäisiä pisteitä ei voida muuttaa.
Yhteensä 127 sijaintia on mahdollista luoda lineaariselle paikoitusohjaukselle LIN ja manuaaliselle paikoitusohjaukselle.
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän "SERVICE" (huolto) (käyttäjätaso [2]) tulee olla kirjautunut järjestelmään.
Nosturiradan pituuden laskeminen:
Nosturiradan pituuden on oltava tiedossa, jotta paikoitusohjausta varten voidaan luoda positioita. Jos pituus ei ole tiedossa, nosturiradan pituus voidaan laskea KranOS-järjestelmässä.
Nosturiradan pituus täytyy laskea myös silloin, jos nosturiradan pituus ylittää 262 metriä.
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'SERVICE' 🡪 "Positioning control" |
- Kirjaudu KranOS-käyttöliittymään käyttäjänimellä 'SERVICE' (käytäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Aloitusikkunassa: Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Positioning control".
- Ikkuna "Positioning control" ilmestyy näkyviin.
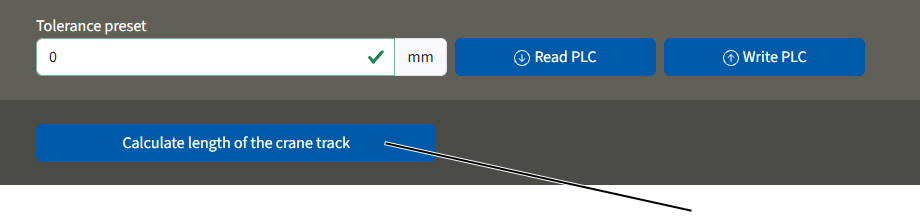
- Aja nosturi mahdollisimman lähelle hallin keskiosaa.
- Napsauta painiketta "Calculate length of the crane track".
- Riippunostinradan pituus lasketaan ja tallennetaan.
Etäisyysanturien kanssa: Riippunostinrataa pitkin kumpaankin suuntaan mitatut etäisyysanturien arvot lasketaan yhteen.
Absoluuttisen mittausjärjestelmän kanssa: Nosturin absoluuttinen sijainti mittausjärjestelmässä tallennetaan.
Useat päällekkäiset absoluuttiset mittausjärjestelmät: Nosturin absoluuttinen sijainti tallennetaan ja kahden järjestelmän päällekkäinen alue vähennetään tuloksesta.
Toleranssin asettaminen
Paikoitusohjauksen toleranssi yksittäisten positioiden suhteen voidaan säätää KranOS-järjestelmässä. Tämä määrittää sen, kuinka paljon kuormakoukku saa poiketa opetetuista positioista niitä lähestyttäessä. Kun luodaan uusi positio, KranOS ottaa automaattisesti käyttöön aiemmin voimassa olleen yleispätevän arvon.
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'SERVICE' 🡪 "Positioning control" |
Kenttä "Tolerance preset"Painike
"Write PLC"
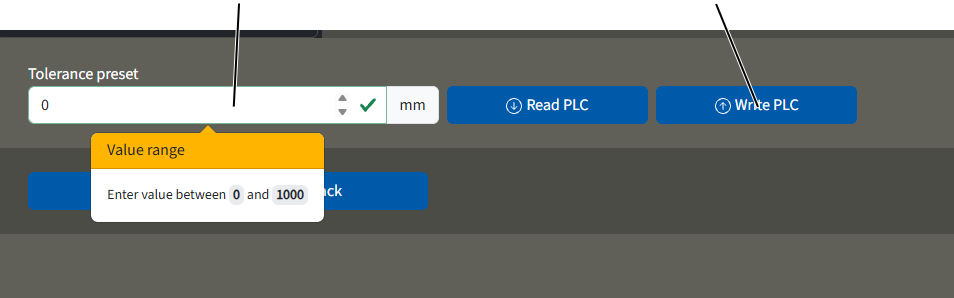
- Kirjaudu KranOS-käyttöliittymään käyttäjänimellä 'SERVICE' (käytäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Aloitusikkunassa: Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Positioning control".
- Anna haluttu arvo kenttään "Tolerance preset".
Syötetyn toleranssin tulisi olla vähintään 10 mm. Pienemmillä arvoilla nosturi ajaisi muuten positioon liian tarkasti ja ylittäisi asetetun pisteen heti uudelleen, mikä voi aiheuttaa nosturin nykimistä kyseisessä positiossa.
Position luominen/muokkaaminen
Syöttökenttä "Paikoitusohjauksen tallennetut positiot"Painike "Teach-in position".
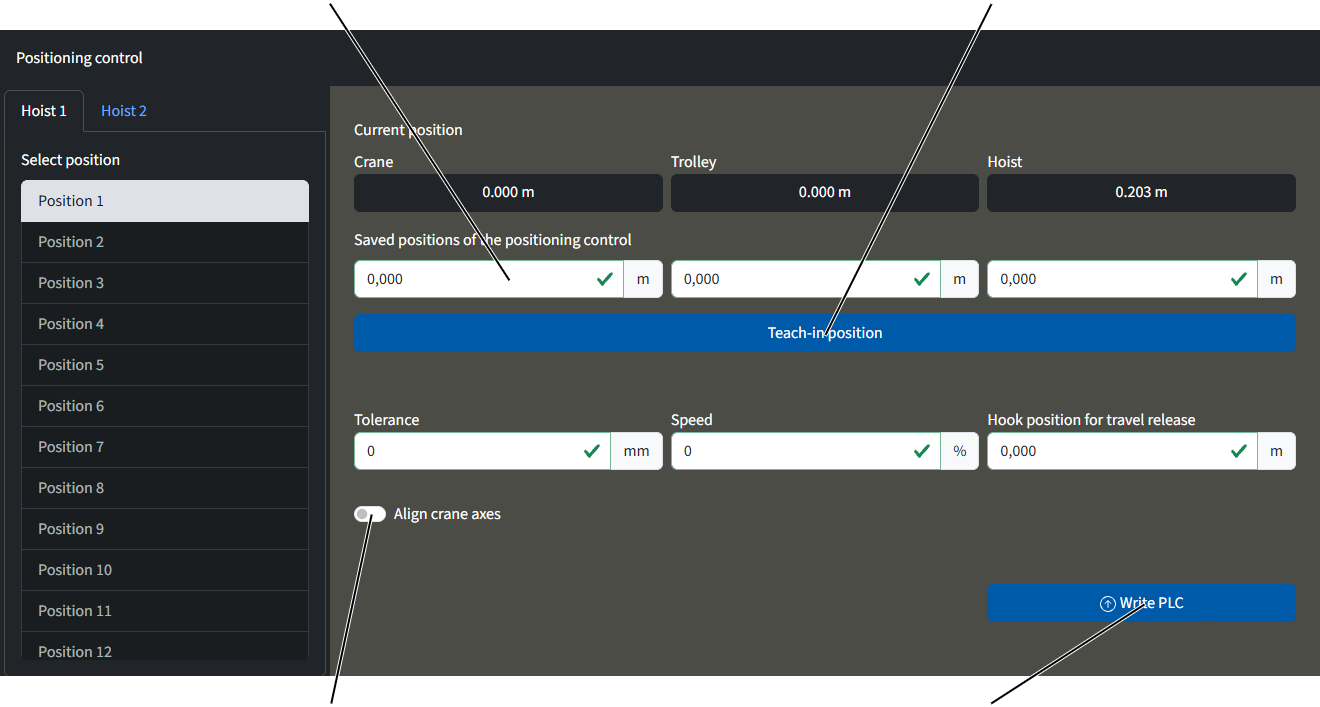
- Valitse nostokoneisto ja positio.
- Valitun nostokoneiston syöttökentät ovat valkopohjaisia. Arvoja voi muuttaa vain näissä kentissä.
- Luo tai muuta position arvoja.
tai
Napsauta painiketta "Teach-in position".
- Nosturin, kulkuvaunun ja nostokoneiston position nykyiset arvot päivittyvät näyttöön.
Muuttuneet arvot tunnistaa oranssista kehyksestä.
- Napsauta painiketta "Write PLC".
- Arvot ovat tallentuneet muistiin.
Ohje:
Syöttämällä arvon kohdaan "Speed" muutetaan kaikkia nopeuksia paikoituksen aikana, sekä nosturin että kulkuvaunun ajo- ja jarrutusnopeuksia kuten myös nostokoneiston nosto- ja laskunopeuksia!
HALLIPROFIILIOHJAUKSEN PISTEIDEN LUOMINEN
Nosturin sijaintiin perustuvassa halliprofiiliohjauksessa esteiden yksittäiset pisteet voidaan luoda tai niitä voidaan muokata KranOS-järjestelmässä. Ristivipukytkimillä toteutettavassa halliprofiiliohjauksessa tämä ei ole mahdollista. Niissä esteitä voi muokata vain ABUS. Katso "ABUS-huolto".
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän "SERVICE" (huolto) (käyttäjätaso [2]) tulee olla kirjautunut järjestelmään.
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'SERVICE' 🡪 "Movement profile" 🡪 "Building profile (via crane position)" |
- Kirjaudu KranOS-käyttöliittymään käyttäjänimellä 'SERVICE' (käytäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Aloitusikkunassa: Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Movement profile".
- Liikeprofiilissa: Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Building profile (via crane position)".
Uuden esteen luominen
Este näytetään suorakulmaisena särmiönä kahdella kulmapisteellä. Yksi kulmapiste on alhaalla/edessä/vasemmalla ja toinen ylhäällä/takana/oikealla.
Jos este on monimutkaisempi, se voidaan koostaa useammasta suorakulmaisesta särmiöstä, jotka luodaan edellä mainittujen kahden kulmapisteiden avulla. Tällöin särmiöiden täytyy mennä päällekkäin mittausjärjestelmien toleranssien kompensoimiseksi.
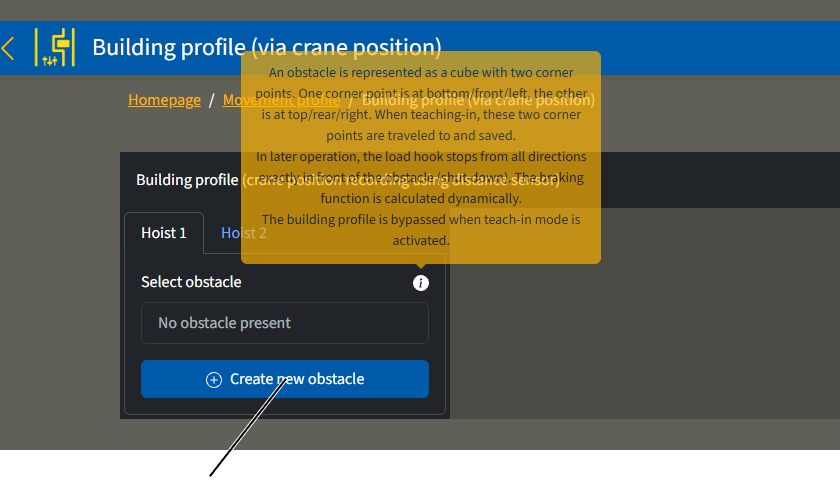
- Napsuta painiketta "Create new obstacle".
- Oikealla näkyy yleisnäkymä nykyisestä sijainnista sekä syöttökentät esteelle.
Tallenna kulma alhaalla/edessä/vasemmalla:
Nykyinen sijaintiPainike "Adopt current position"
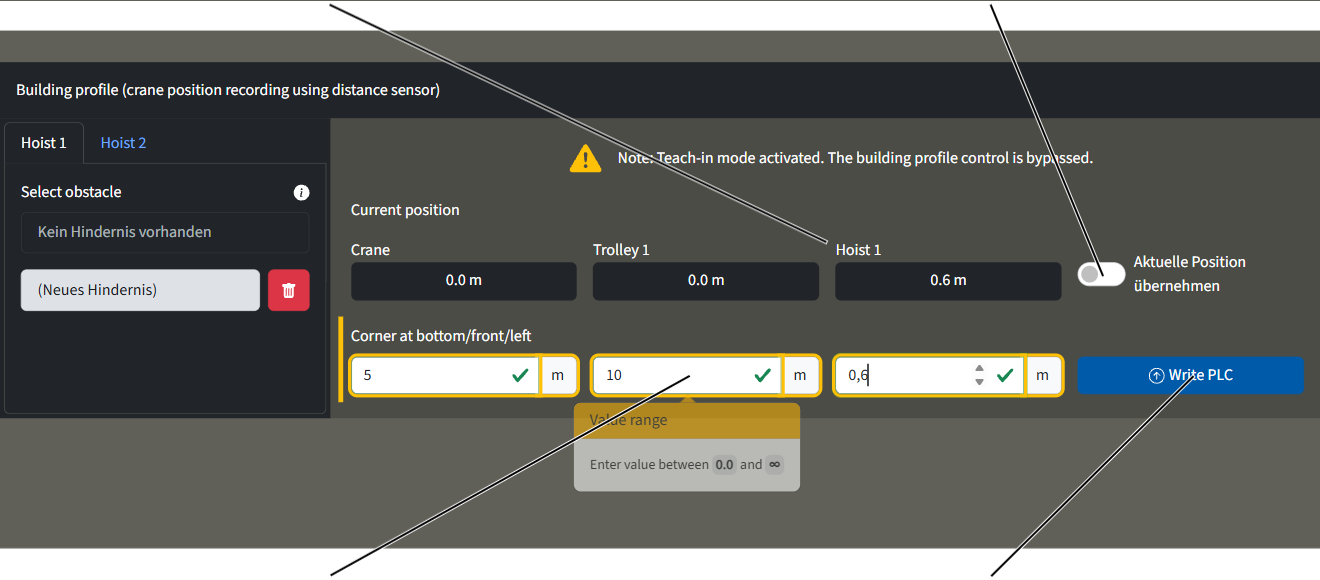
- Joko napsauta "Adopt current position" -painiketta.
Tai
Syötä syöttökenttiin arvot kulmalle alhaalla/edessä/vasemmalla.
- Napsauta painiketta "Write PLC".
- Kulma alhaalla/edessä/vasemmalla on tallennettu ja syöttökentät kulmalle ylhäällä/takana/oikealla ilmestyvät.
Tallenna kulma ylhäällä/takana/oikealla:
Keskeytä esteen luominen
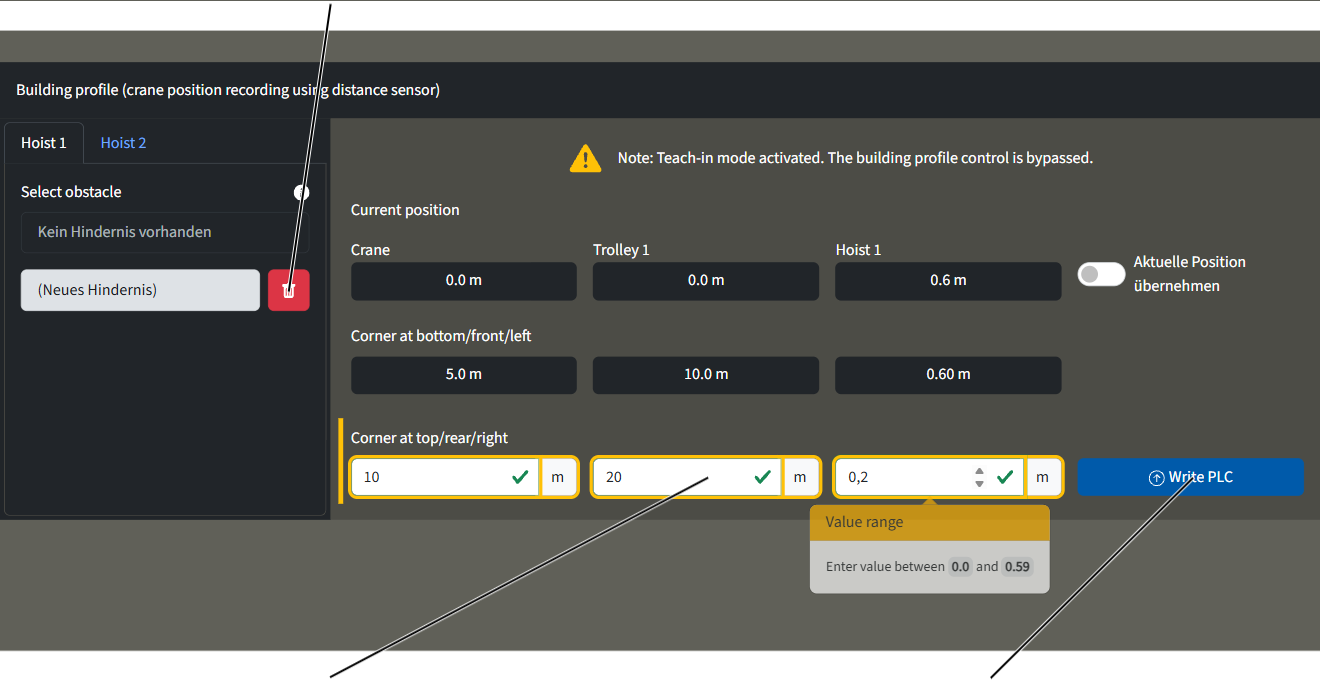
- Joko napsauta "Adopt current position" -painiketta.
Tai
Syötä syöttökenttiin arvot kulmalle ylhäällä/takana/oikealla.
- Napsauta painiketta "Write PLC".
- Este on tallennettu ja ilmestyy vasemmalla sarakkeessa.
Ohje:
Esteen tallennus ja luonti astuu voimaan vasta nosturin uudelleenkäynnistyksen jälkeen.
Esteen kopiointi, muokkaus tai poistaminen
Jotta este voidaan kopioida, muokata tai poistaa, esteen täytyy olla etukäteen luotu. Katso "HALLIPROFIILIOHJAUKSEN PISTEIDEN LUOMINEN".
- Valitse nostokoneisto.
- Valitse este.
- Esteen arvot näytetään.
Painike "Copy obstacle" (Kopioi este)Painike "Delete obstacle" (Poista este)
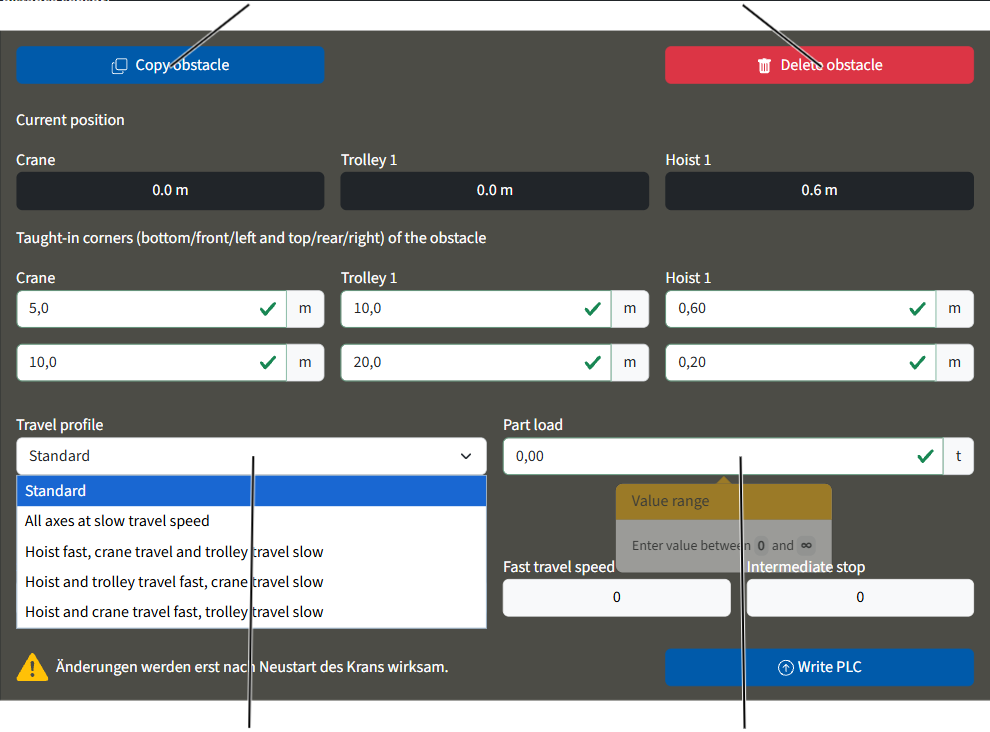
Esteen kopioiminen:
- Napsauta painiketta "Copy obstacle".
- Muokkaa este tarvittaessa.
Esteen poistaminen:
- Napsauta painiketta "Delete obstacle".
- Este on poistettu.
- Este poistetaan heti kun napsautat painiketta!
Esteen muokkaaminen:
- Opetettujen kulmien arvojen muokkaaminen.
- Valitse tarvittaessa ajoprofiilin pudotusvalikosta.
- Syötä tarvittaessa osakuorman.
Valinta Bypass obstacle
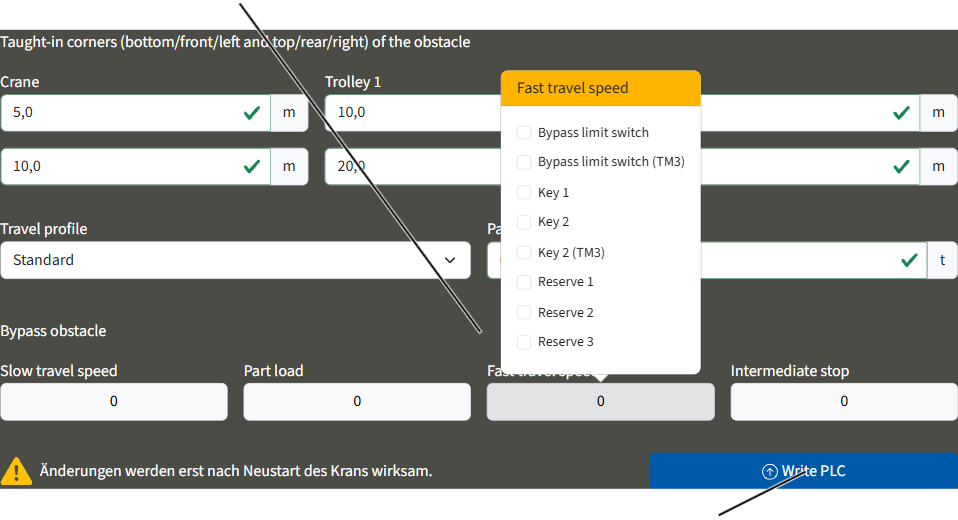
- Jos jokin este halutaan ohittaa: Napsauta vastaavaa valintakenttää ja valitse ohitettava osallistuja.
- Napsauta painiketta "Write PLC".
- Este on muokattu.
HALLIPROFIILIN OHJAUKSEN TOLERANSSIN ASETTAMINEN
Halliprofiilin ohjauksen toleranssi esteiden kulmapisteiden suhteen voidaan syöttää erikseen kaikille esteille. Kun luodaan uusi este, KranOS ottaa automaattisesti käyttöön aiemmin voimassa olleen yleispätevän arvon.
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'SERVICE' 🡪 "Movement profile" 🡪 "Building profile (via crane position)" |
- Kirjaudu KranOS-käyttöliittymään käyttäjänimellä 'SERVICE' (käytäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Aloitusikkunassa: Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Movement profile".
- Liikeprofiilissa: Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Building profile (via crane position)".
Kuormasta riippuvaisen nosturien törmäyksenestotoiminnon säätäminen
Jos nosturien törmäyksenestotoiminto toimii kuorman perusteella, toiminto hidastaa nosturin nopeutta ja pysäyttää nosturin heti, kun asetettu etäisyys vastanosturiin alittuu ja nosturilla siirretään samanaikaisesti asetettua arvoa suurempaa kuormaa.
- Nosturien törmäyksenestotoiminnon kytkentätilojen lukeminen: katso "Nosturin liikeakselien tilan näyttäminen".
- Vastanosturin signaalinsiirron vastaanottimen kytkentätilan näyttäminen: Katso "Nosturin liikeakselien tilan näyttäminen".
- Aseta kuorma, josta alkaen kuormasta riippuvaisen nosturien törmäyksenestotoiminnon on määrä kytkeytyä päälle: katso "Ajoprofiilien (nosturin liikeprofiilin, kulkuvaunun liikeprofiilin) parametrien lisäasetukset".
Ylimääräisen PLC:n diagnoosin näyttäminen
ABUControl-järjestelmän ylimääräisen PLC:n avulla voidaan toteuttaa asiakaskohtaisia erikoistoimintoja tai sellaisia erikoistoimintoja, jotka eivät sisälly vakiomuotoiseen ABUControl-ohjausjärjestelmään. ABUS kehittää, ohjelmoi ja toimittaa nämä toiminnot tilauskohtaisesti. Näiden erikoistoimintojen ohjelmisto toimii itsenäisesti ABUControl-järjestelmän ylimääräisessä PLC:ssä, ja se on yhdistetty ABUControl-ohjausjärjestelmään vakiorajapinnan kautta.
Erikoistoiminnoilla voidaan ohjata esimerkiksi vaativia kuorman kiinnittimiä, esteentunnistusjärjestelmiä tai ulkopuolisten järjestelmien antamia vapautuksia.
Tällä KranOS-sivulla näytetään, minkä nosturin liikeakselin (nosturin ajo, kulkuvaunun ajo, nosto/lasku) ja mikäkin nopeus on ylimääräisen PLC:n erikoistoiminnon vapauttamana nykyisessä tilassa. Näin voidaan tarkistaa, mikä vaikutus ylimääräisellä PLC:llä on tällä hetkellä nosturin säännöllisiin toimintoihin tai estääkö tai rajoittaako se niitä parhaillaan.
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'SERVICE' 🡪 "PLC diagnosis" 🡪 "Additional PLC diagnosis" |
- Kirjaudu KranOS-käyttöliittymään käyttäjänimellä 'SERVICE' (käytäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Aloitusikkunassa: Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "PLC diagnosis".
- Liikeprofiilissa: Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Additional PLC diagnosis".
Ylimääräisen PLC:n vapautustietojen lukeminen
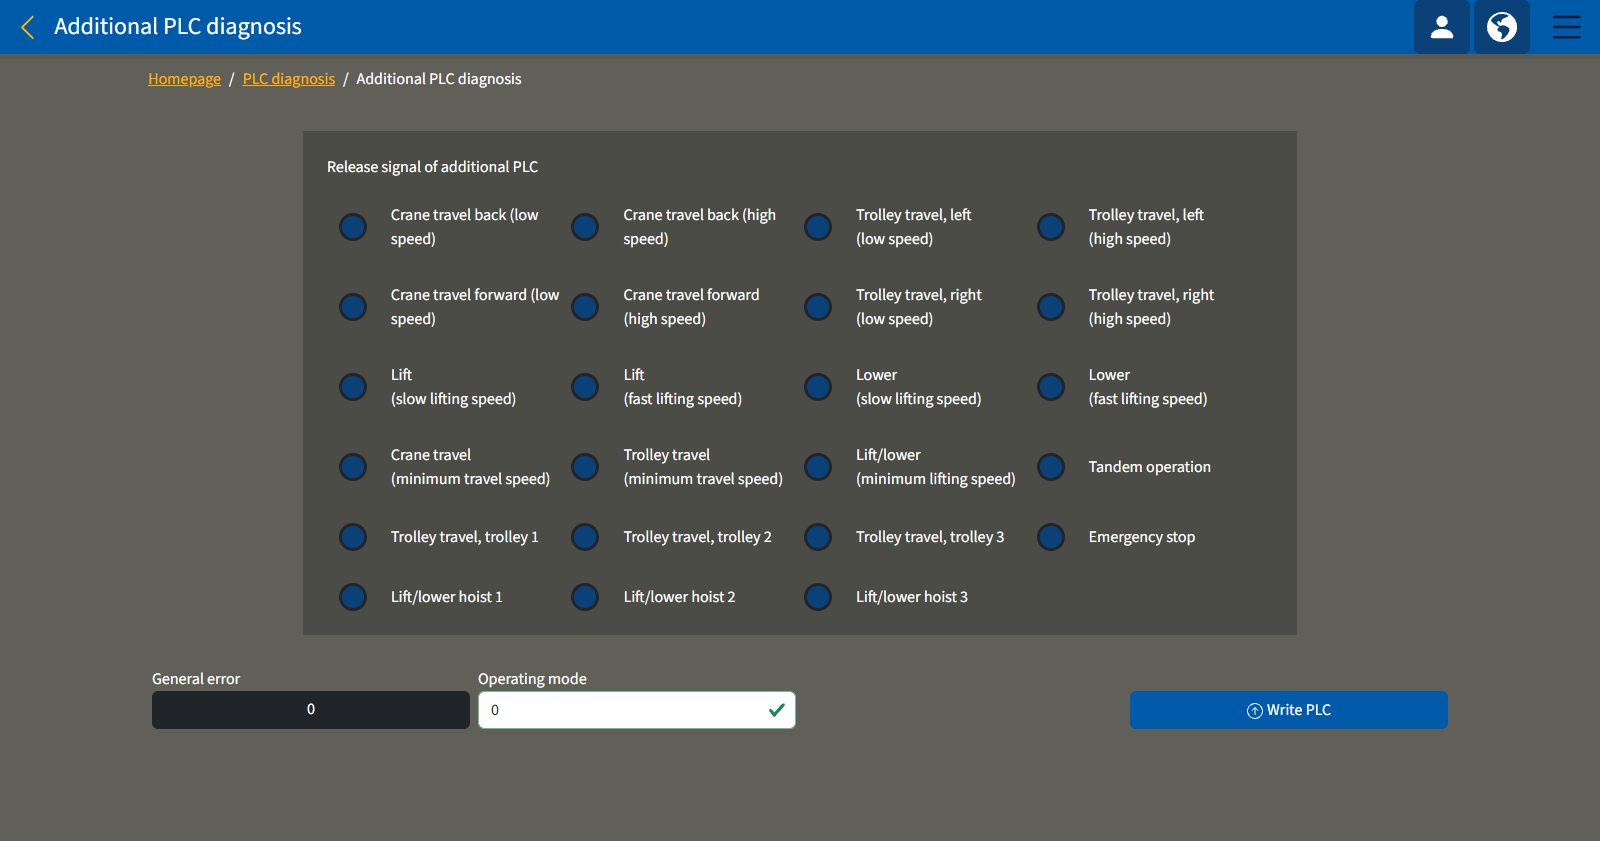
Värien merkitys:
- Sininen: Ylimääräisen PLC:n vapautusta ei ole myönnetty. Kyseinen toiminto on siten estetty ABUControl-järjestelmässä.
- Vihreä: Ylimääräisen PLC:n antama vapautus on myönnetty. Kyseinen toiminto on siten vapautettu ABUControl-järjestelmässä ja sitä voidaan käyttää.
Toimintoalueet:
- "Nosturin ajo eteen/taakse minimi-, hitaalla ja nopealla ajonopeudella": Ylimääräinen PLC voi ohjelman kulusta riippuen estää tai vapauttaa nosturin ajon kyseisellä nopeudella. Jos vapautus on myönnetty, nosturia voidaan ajaa kyseiseen suuntaan.
- "Kulkuvaunun ajo vasemmalle/oikealle ajonopeudella minimi-, hidas- ja nopea": Lisä-PLC (ohjelmoitava logiikka) voi ohjelman kulusta riippuen estää tai sallia kulkuvaunun ajon kyseisellä nopeudella. Kun ajo on sallittu, kulkuvaunua voidaan ajaa kyseiseen suuntaan. Tämä koskee aina sillä hetkellä valittua kulkuvaunua.
- "Nostaa/laskea nostonopeudella minimi-, hidas- ja nopea": Lisä-PLC (ohjelmoitava logiikka) voi ohjelman kulusta riippuen estää tai sallia nostoliike kyseisellä nopeudella. Jos vapautus on annettu nostokoneisto voi nostaa tai laskea. Tämä koskee aina sillä hetkellä valittua kulkuvaunua.
- "Trolley travel, trolley 1, 2 tai 3": Ylimääräinen PLC voi ohjelmankulusta riippuen estää tai vapauttaa määritetyn kulkuvaunun ajon. Kun ajo on vapautettu, määritettyä kulkuvaunua voidaan ajaa. Tämä koskee määritettyä kulkuvaunua riippumatta siitä, mikä kulkuvaunu on sillä hetkellä valittuna.
- "Lift/lower hoist 1, 2 tai 3": Ylimääräinen PLC voi ohjelmankulusta riippuen estää tai vapauttaa määritetyn nostokoneiston toiminnan. Kun toiminta on vapautettu, määritetyllä nostokoneistolla voidaan nostaa tai laskea. Tämä koskee määritettyä nostokoneistoa riippumatta siitä, mikä kulkuvaunu on sillä hetkellä valittuna.
- "Emergency stop": Ylimääräinen PLC voi ohjelman kulusta riippuen estää tai vapauttaa hätäpysäytyksen. Kun vapautus on annettu, nosturia voidaan käyttää. Jos hätäpysäytys on estetty ylimääräisen PLC:n toimesta, hätäpysäytys koskee koko nosturia.
- "Tandem operation": Ylimääräinen PLC voi ohjelman kulusta riippuen estää tai vapauttaa rinnakkaiskäytön. Kun vapautus on annettu, rinnakkaiskäyttöä voidaan tarvittaessa käyttää nosturissa. Jos rinnakkaiskäyttö on estetty ylimääräisen PLC:n toimesta, rinnakkaiskäyttöä ei voida aktivoida.
Ylimääräisen PLC:n vikojen ja käyttötilojen hyödyntäminen
- "General error": Tässä näytetään ylimääräisen PLC:n vikakoodi. Kunkin vikakoodin merkitys riippuu ylimääräisen PLC:n ohjelman kulusta. Vikakoodit on kuvattu asiakaskohtaisen erikoistoiminnon dokumentaatiossa.
- "Operating mode": Tässä ilmoitetun numeron avulla voidaan asettaa käyttötila ja välittää se ylimääräiselle PLC:lle. Kunkin käyttötilan merkitys riippuu ylimääräisen PLC:n ohjelman kulusta. Käyttötilat on kuvattu asiakaskohtaisen erikoistoiminnon dokumentaatiossa.
Kuormitusspektrin muistin alkuarvon syöttäminen
Muun muassa viallisen PLC:n vaihdon yhteydessä kulutetut täyskuormatunnit on luettava kuormitusspektrin muistista ja ne on syötettävä uuden PLC:n asennuksen jälkeen kuormitusspektrin muistin uudeksi alkuarvoksi.
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän "SERVICE" (huolto) (käyttäjätaso [2]) tulee olla kirjautunut järjestelmään.
kuormitusspektrin muistin avaaminen
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'SERVICE' 🡪 "Hoist" 🡪 "Hoist calibration" |
- Kirjaudu KranOS-käyttöliittymään käyttäjänimellä 'SERVICE' (käytäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Valitse päävalikosta haluttu nostokoneisto (esim. nostokoneisto 1).
- Halutun nostokoneiston ikkuna ilmestyy näkyviin.
- Napsauta valikossa "Asetukset" (hammaspyörä keltaisella taustalla) valikkokohtaa "Hoist calibration".
Kuormitusspektrin muistin lukeminen
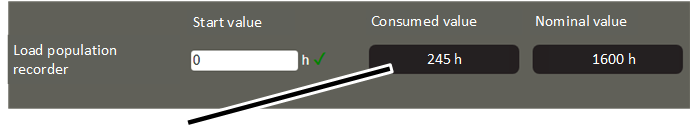
- Ikkuna "Hoist calibration" ilmestyy näkyviin.
- Merkitse rivistä "Load population<br>recorder" arvo tekstikentässä "Consumed value" muistiin.
Kuormitusspektrin muistin siirto
uuteen PLC:hen:
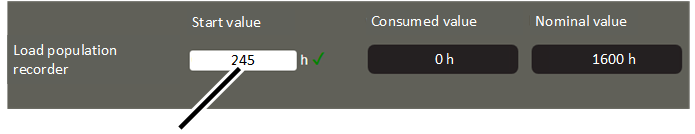
- Syötä rivistä "Load population<br>recorder" aiemmin muistiin merkitty arvo tekstikenttään "Start value".
- Napsauta painiketta "Write PLC".
PLC-diagnoosin ja versiotietojen näyttäminen
KranOS-käyttöjärjestelmän ikkunan "PLC diagnosis" versiotiedoista voi olla hyötyä analysoitaessa virheitä ja pidettäessä yhteyttä ABUS-huoltoon.
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän 'CUSTOMER' (käyttäjätaso [1]) tai 'SERVICE' (käyttäjätaso [2]) täytyy olla kirjautunut järjestelmään.
ABUControl-ohjelmaversion haku näyttöön
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'CUSTOMER' tai 'SERVICE' 🡪 "PLC diagnosis" 🡪 "PLC SD card" |
- Kirjaudu KranOS-järjestelmään käyttäjänimellä 'CUSTOMER' (käyttäjätaso [1]) tai 'SERVICE' (käyttäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Aloitusikkunassa: Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "PLC diagnosis".
- Ikkuna "PLC diagnosis" ilmestyy näkyviin.
- Aloitusikkunassa: Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "PLC SD card".
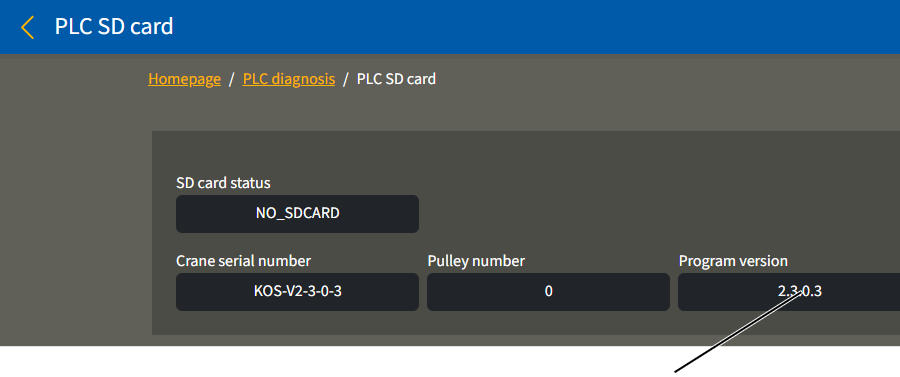
- Ikkuna "PLC SD card" ilmestyy näkyviin.
- Tarkasta ABUControl-ohjauksen ohjelmaversio kentästä "Program version".
Ohje:
Ennen kaikkea tässä mainitulla ohjelmaversiolla on merkitystä Tuotekäsikirjan käytön ja ABUS-huollon kannsa tapahtuvan yhteydenpidon yhteydessä. Erilaisilla versionumeroilla ikkunassa "PLC diagnosis" on merkitystä vain yksittäistapauksessa.
PLC:n diagnoosisivun hakeminen
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'CUSTOMER tai 'SERVICE 🡪 "PLC diagnosis" |
- Kirjaudu KranOS-järjestelmään käyttäjänimellä 'CUSTOMER' (käyttäjätaso [1]) tai 'SERVICE' (käyttäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Aloitusikkunassa: Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "PLC diagnosis".
Diagnoosin lukeminen
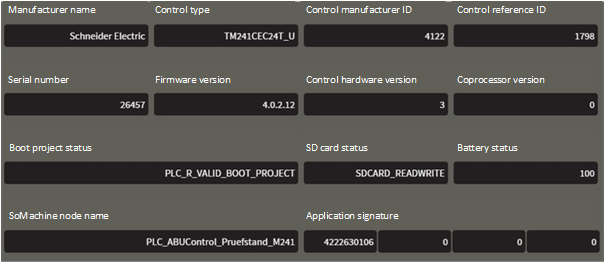
- Ikkuna "PLC diagnosis" ilmestyy näkyviin.
- Lue tarvittavat tiedot:
Tekstikenttä |
Merkitys |
|---|---|
"Manufacturer name" |
Ohjauksen komponenttien valmistajan nimi |
"Control type" |
Ohjauksen referenssi |
"Control manufacturer ID" |
Ohjauksen komponenttien valmistajan tunniste |
"Control reference ID" |
Ohjaustyypin ID-tunnus |
"Serial number" |
Ohjauksen sarjanumero |
"Firmware version" |
Ohjauksen laiteohjelmistoversio |
"Control hardware version" |
Ohjauslaitteiston versio |
"Coprocessor version" |
Ohjauksen apuprosessorin versio |
"Boot project status" |
Antaa tietoja Boot-sovelluksesta, joka on tallennettuna ohjelmoitavan logiikan (PLC) flash-muistiin. |
"SD card status" |
PLC:ssä olevan SD-muistikortin tila. |
"Battery status" |
PLC:n pariston lataustila prosentteina. |
"SoMachine node name" |
Solmunimi SoMachine-verkossa. |
"Application signature" |
Sovelluksen allekirjoitus |
Ohje:
Erilaisilla versionumeroilla tässä ikkunassa on merkitystä vain yksittäistapauksessa.
Väylädiagnoosin näyttäminen
Virheiden analysoinnissa tai yhteydenotoissa ABUS-huoltoon voi olla hyödyllistä katsoa, mitkä väylälaitteet on tunnistettu väyläverkossa. Nosturissa on joka tapauksessa CAN-väyläverkko. Lisäksi olemassa voi olla myös Modbus-verkko.
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän 'CUSTOMER' (käyttäjätaso [1]) tai 'SERVICE' (käyttäjätaso [2]) täytyy olla kirjautunut järjestelmään.
Väylän diagnoosin hakeminen
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'CUSTOMER tai 'SERVICE 🡪 "PLC diagnosis" 🡪 "Bus diagnosis" |
- Kirjaudu KranOS-järjestelmään käyttäjänimellä 'CUSTOMER' (käyttäjätaso [1]) tai 'SERVICE' (käyttäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Aloitusikkunassa: Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "PLC diagnosis".
- Ikkuna "PLC diagnosis" ilmestyy näkyviin.
- Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Bus diagnosis".
Väylädiagnoosin lukeminen
Väylälaitetta ei löytynyt (korostettu mustalla)Löytynyt väylälaite (korostettu vihreällä)
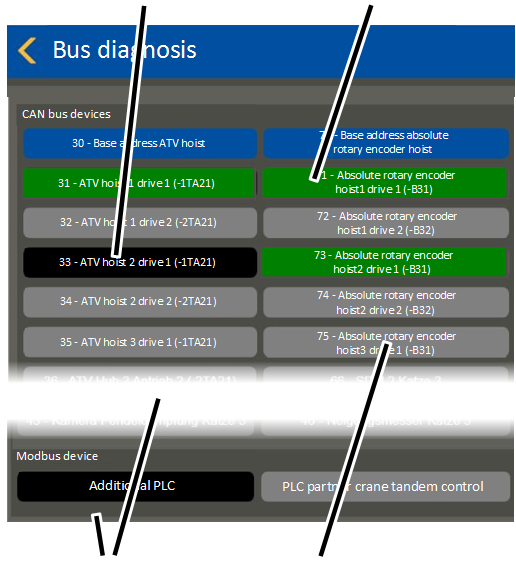
- Ikkuna "Bus diagnosis" ilmestyy näkyviin.
- Ylemmällä alueella näytetään CAN-väylän laitteet, alammalla alueella Modbus-laitteet.
- Kaikki väylälaitteet, jotka löytyivät väyläverkosta, korostetaan vihreällä.
- Kaikki väylälaitteet, joita ei löytynyt väyläverkosta, korostetaan mustalla.
- Kaikki väylälaitteet, joita asiakaskohtaisen kokoonpanon mukaan ei ole nykyisessä nosturissa, korostetaan harmaalla.
Periaatteellisesti näytetään kaikki väylälaitteet, jotka ovat teknisesti periaatteessa mahdollisia ABUControlilla varustetussa nosturissa.
Lokitiedoston näyttäminen
Virheiden analysoimiseksi ja yhteydenotoissa ABUS-huoltoon voi olla hyödyllistä hakea lokitiedosto näkyviin.
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän 'CUSTOMER' (käyttäjätaso [1]) tai 'SERVICE' (käyttäjätaso [2]) täytyy olla kirjautunut järjestelmään.
PLC:n lokitiedoston hakeminen
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'CUSTOMER tai 'SERVICE 🡪 "PLC diagnosis" 🡪 "Log file" |
- Kirjaudu KranOS-järjestelmään käyttäjänimellä 'CUSTOMER' (käyttäjätaso [1]) tai 'SERVICE' (käyttäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Aloitusikkunassa: Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "PLC diagnosis".
- Ikkuna "PLC diagnosis" ilmestyy näkyviin.
- Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Log file".
- Ikkuna "Log file" ilmestyy näkyviin.
- Napsauta painiketta "Download log file".
Lokitiedoston lukeminen
Viime kirjausten lukeminen:
Painike "Download log file".
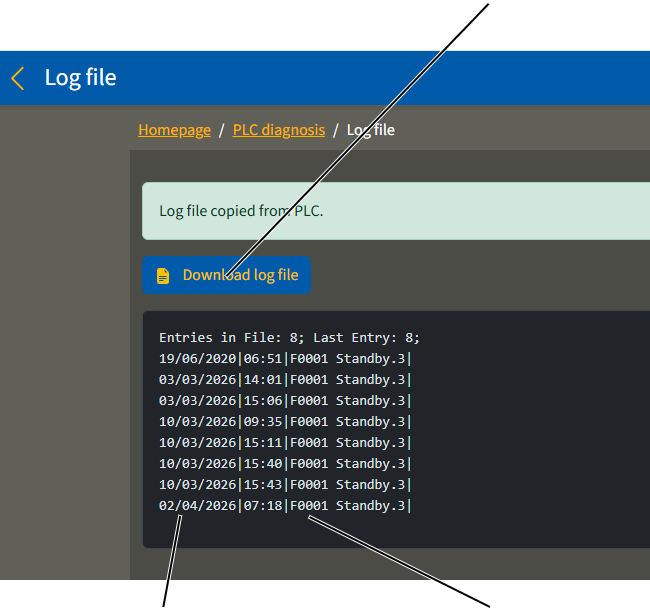
- Lokitiedoston 15 ilmoitusta tuodaan näkyviin.
- Jokainen ilmoitus näytetään omalla rivillään.
- Ilmoitukset ja virhekoodit tallennetaan päivämäärineen ja kellonaikoineen lokitiedostoon.
Katso lisätietoja virhekoodeista, ilmoituksista, ilmoitusten kuittauksesta ja kohdentamisesta katso "Virheiden poistaminen ABUControl-ohjauksella varustetusta nosturista".
Koko lokitiedoston katselu:
Uusi välilehti
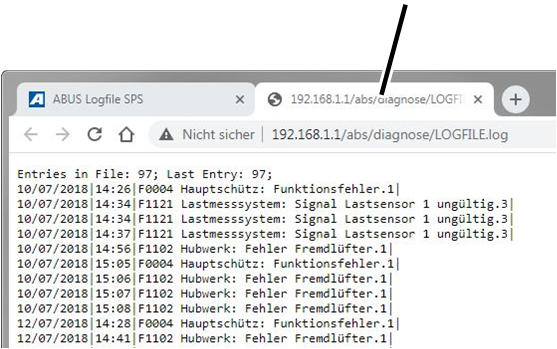
- Napsauta painiketta "Download log file".
- Selainohjelmaan avataan uusi välilehti ja koko lokitiedosto näytetään.
Lokitiedosto käsittää enimmillään 500 merkintää. Kun 500 merkinnän enimmäismäärä on tullut täyteen, lokitiedoston alussa olevat vanhimmat merkinnät korvautuvat uusilla merkinnöillä. Tämä merkitsee sitä, että lokitiedoston alussa olevat merkinnät voivat olla tiedoston lopussa olevia merkintöjä uudempia.
PLC-askelketjujen diagnoosin näyttäminen
Virheiden analysoimiseksi ja yhteydenotoissa ABUS-huoltoon voi olla hyödyllistä katsoa, onko ohjelmoitavan logiikan (PLC) käynnistys onnistunut virheettömästi tai missä kohdassa virhe on tapahtunut.
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän 'CUSTOMER' (käyttäjätaso [1]) tai 'SERVICE' (käyttäjätaso [2]) täytyy olla kirjautunut järjestelmään.
PLC-askelketjujen diagnoosin hakeminen
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä ¨CUSTOMER' tai 'SERVICE' 🡪 "PLC diagnosis" 🡪 "PLC sequences diagnosis" |
- Kirjaudu KranOS-järjestelmään käyttäjänimellä 'CUSTOMER' (käyttäjätaso [1]) tai 'SERVICE' (käyttäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Aloitusikkunassa: Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "PLC diagnosis".
- Ikkuna "PLC diagnosis" ilmestyy näkyviin.
- Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "PLC sequences diagnosis".
Tietojen "PLC sequences diagnosis" lukeminen
Katkennut askelketju
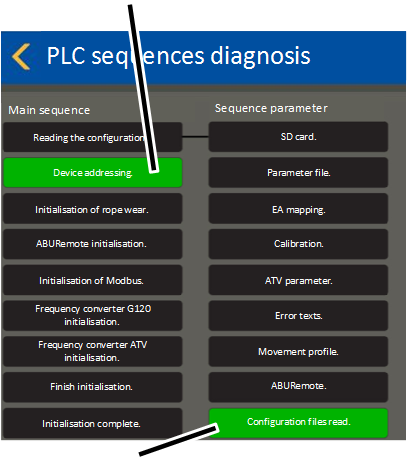
- Ikkuna "PLC sequences diagnosis" ilmestyy näkyviin.
- Nähtävissä on kolme askelketjua "Main sequence", "Sequence parameter" ja "Visualization sequence".
Askelketju on PLC:ssä suoritettava ohjelmakulku. Kaikki askelketjuun kuuluvat yksittäisaskeleet suoritetaan peräkkäin, kun PLC kytketään päälle.
Ohjelmoitava logiikka (PLC) on käyttövalmis, kun kaikki askelketjut on suoritettu viimeistä askelta myöten.
- Askelketjun viimeinen askel on korostettu vihreällä: Askelketju on suoritettu onnistuneesti viimeistä askelta myöten.
- Jokin muu askel askelketjun sisällä on korostettu vihreällä: Askelketju on suoritettu onnistuneesti vain vihreällä korostettuun askeleeseen asti. Tässä askeleessa on mahdollisesti ilmennyt virhe.
Pääaskelketju ja parametriaskelketju on kytketty toisiinsa. Pääaskelketju käynnistyy parametriaskelketjun ensimmäisessä askeleessa. Kun parametriaskelketju on suoritettu loppuun, pääaskelketjun suorittamista jatketaan toisesta askeleesta.
Päivämäärän ja kellonajan asettaminen
Muun muassa lokitiedostoon tallennetaan päivämäärä ja kellonaika, jolloin tämä virhe on ilmennyt. Tämä voi olla hyödyllinen virheiden analysoimiseksi ja yhteydenotoissa ABUS-huoltoon .
Kellonaika tallennetaan ohjelmoitavaan logiikkaan (PLC) ja se käy eteenpäin PLC:n sisäisen pariston avulla myös silloin, kun nosturi on kytketty pois päältä.
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän "SERVICE" (huolto) (käyttäjätaso [2]) tulee olla kirjautunut järjestelmään.
Kellonaika-asetusten hakeminen
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'SERVICE' 🡪 "PLC diagnosis" 🡪 "Set PLC time" |
- Kirjaudu KranOS-käyttöliittymään käyttäjänimellä 'SERVICE' (käytäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Aloitusikkunassa: Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "PLC diagnosis".
- Ikkuna "PLC diagnosis" ilmestyy näkyviin.
- Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Set PLC time".
Päivämäärän ja kellonajan asettaminen
Päivämäärän syöttökentätPainike "Adopt browser time"
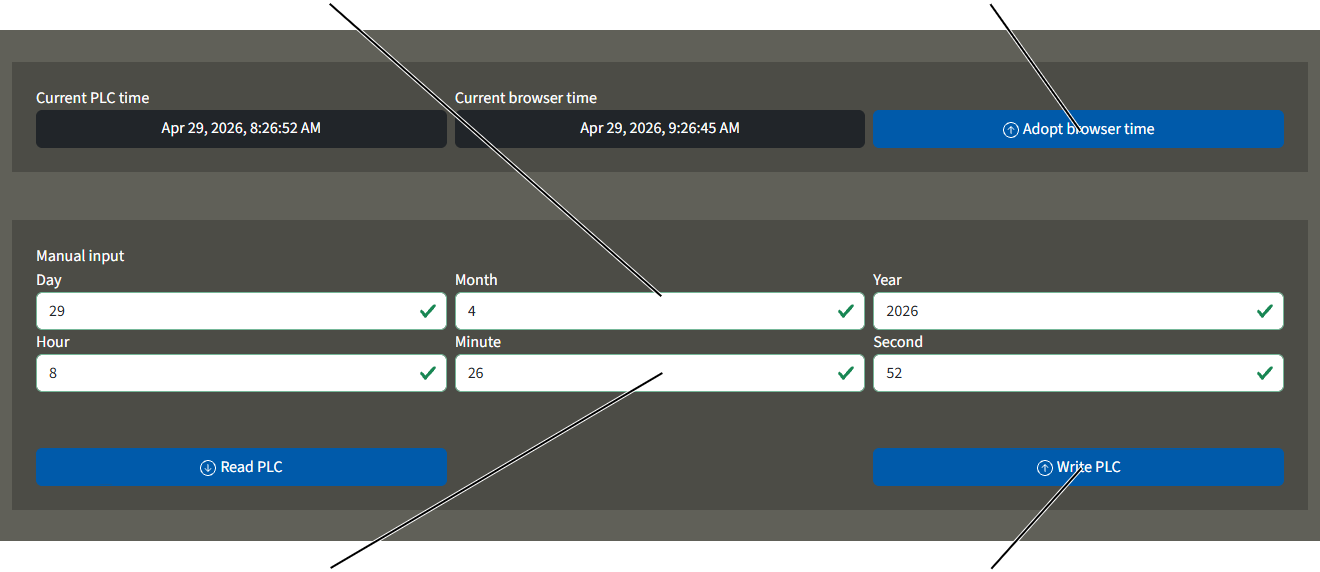
- Ikkuna "Set PLC time" ilmestyy näkyviin.
Ota päivämäärä ja kellonaika selaimesta käyttöön:
- Napsauta painiketta "Adopt browser time"
- Päivämäärä ja kellonaika selaimesta otetaan käyttöön.
Päivämäärän ja kellonajan manuaalinen syöttö:
- Syötä päivämäärä ja kellonaika kenttiin.
- Napsauta painiketta "Write PLC".
- PLC tallentaa päivämäärän ja kellonajan.
PLC:n pariston vaihtaminen
Ohjelmoitavan logiikan pariston kestoikä on 4 - 5 vuotta se tulisi siksi vaihtaa noin 4 vuoden välein.
Paristotyyppi: CR2032.
Paristopidike
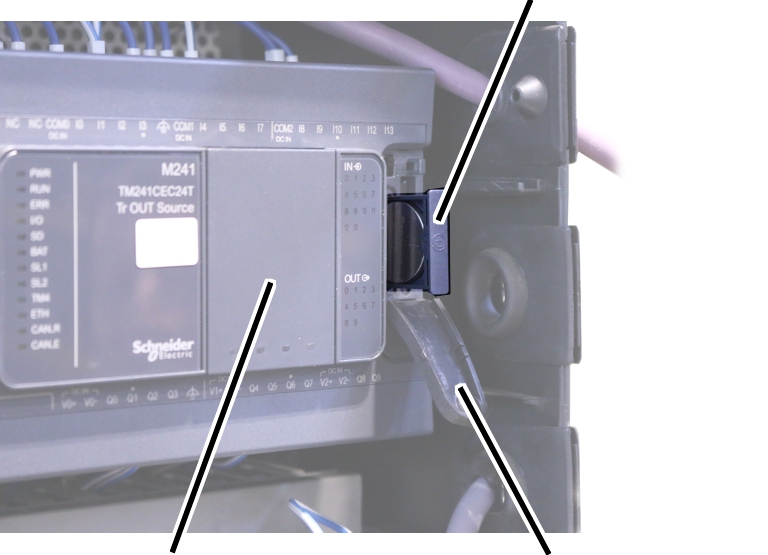
- Kytke nosturi pois päältä. Katso "Nosturin kytkeminen pois".
- Avaa kulkuvaunun kontaktorikotelo,
- Käännä ohjelmoitavan logiikan (PLC) peitelevy auki.
- Vedä paristopidike ulos.
- Ota tyhjö paristo pois.
Hävitä tyhjä paristo ympäristöystävällisesti.
- Huomioi napaisuus ja laita uusi CR2032-tyyppinen paristo paikalleen.
- Työnnä paristopidike ohjelmoitavaan logiikkaan (PLC).
SD-kortin asentaminen PLC:hen tai poistaminen PLC:stä
SD-muistikortti
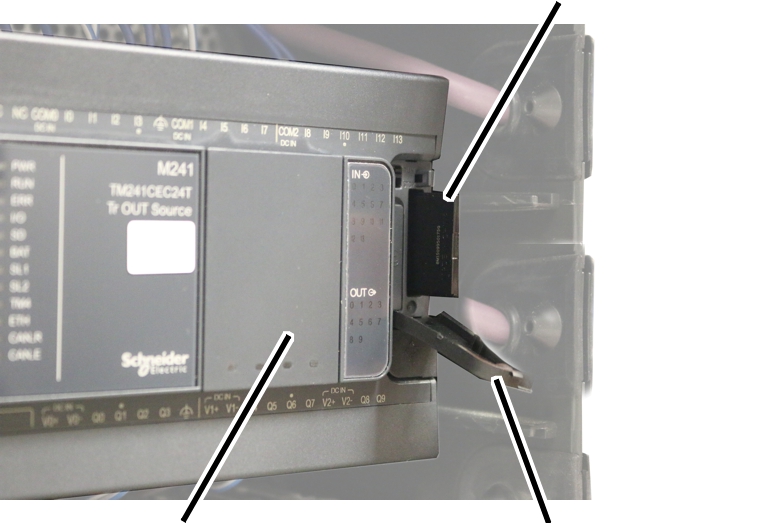
- Kytke nosturi pois päältä. Katso "Nosturin kytkeminen pois".
- Avaa kulkuvaunun kontaktorikotelo,
- Käännä ohjelmoitavan logiikan (PLC) peitelevy auki.
- Vedä SD-muistikortti pois PLC:stä tai työnnä kortti PLC:n sisään.
- Kytke nosturi päälle.
Jos SD-kortti asennetaan PLC:hen tai poistetaan PLC:stä ABUControl-ohjauksen käytön aikana:
- Ohjaus käynnistyy automaattisesti uudelleen ja suorittaa ABUControl-ohjauksen käynnistysvaiheeseen liittyvän askelketjun.
Ohjaus ilman SD-korttia
Nosturia on aina syytä käyttää SD-kortilla varustettuna. Jos nosturi on käynnistetty ilman SD-korttia, näyttöön ilmestyy ilmoitus "NoSdCard".
Yleiskuvaus: laiteosoitteet
Laiteosoite on ainutkertainen digitaalinen osoite, jollainen jokaisella CAN-väyläverkon CAN-väylälaitteella on; ohjelmoitava logiikka (PLC) ja CAN-väylälaite vaihtavat sen avulla tietoja. Jokaisella CAN-väylälaitteella täytyy olla oma, ainutkertainen laiteosoitteensa. Jos kahdella CAN-väylälaitteella on vahingossa sama laiteosoite, syntyy konfliktitilanne ja annetaan virheilmoitus.
Monien CAN-väylälaitteiden laiteosoite voidaan asettaa automaattisesti. Tätä varten CAN-väylälaitteisiin on asetettu tehtaalla perusosoite (perusosoitteen loppumerkki on useimmiten '0'). Tätä perusosoitetta ei käytetä muuten CAN-väyläverkossa.
Jos ohjelmoitava logiikka (PLC) ei löydä jotakin CAN-väylälaitetta CAN-väyläverkosta päälle kytkemisen yhteydessä, mutta se löytää sen sijaan CAN-väylälaitteen, jolla on perusosoite, se tulkitsee tilanteen niin, että tämä CAN-väylälaite on juuri vaihdettu. Siksi tämä perusosoite muutetaan puuttuvan CAN-väylälaitteen laiteosoitteeksi.
CAN-väylälaite |
Perusosoite |
|---|---|
Taajuusmuuttaja nosturin ajaminen |
10 |
Taajuusmuuttaja kulkuvaunun ajaminen |
20 |
Nostokoneiston taajuusmuuttaja, toimittaja Schneider |
30 |
Vaijerin kallistusmittari kulkuvaunu |
40 |
Nostokoneiston taajuusmuuttaja, toimittaja Siemens |
50 |
Absoluuttikulma-anturi |
70 |
LED-matriisinäyttö |
100 |
Taajuusmuuttajan parametrointi
Nosturin käynnistyksen yhteydessä taajuusmuuttajan parametrit luetaan ja PLC vertaa niitä määriteltyyn konfiguraatioon. Jos parametrit eivät vastaa toisiaan, parametrit siirretään automaattisesti uudelleen kyseiseen taajuusmuuttajaan.
Lisäksi parametrit voidaan siirtää uudelleen manuaalisesti.
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän "SERVICE" (käyttäjätaso [2]) täytyy olla kirjautunut järjestelmään.
Liikeprofiilin valinnan haku
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'SERVICE' 🡪 "Movement profile" |
- Kirjaudu KranOS-käyttöliittymään käyttäjänimellä 'SERVICE' (käytäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Aloitusikkunassa: Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Movement profile".
Parametroinnin käynnistäminen
- Ikkuna "Movement profile" ilmestyy näkyviin.
- Napsauta painiketta "Completely reparametrize the frequency converter".
- Kysymys "Definitely reparameterise frequency converter?" näytetään.
- Napsauta painiketta "Reparameterise"
- Kytke nosturi pois päältä sähköpääkeskuksen erotuskytkimellä tai pääkytkimellä.
- Odota 60 s.
- Kytke nosturi uudelleen päälle.
- ABUControl käynnistyy uudelleen.
- Uudelleenkäynnistyksen aikana järjestelmä ohjelmoi lisäksi taajuusmuuttajan parametrit.
Taajuusmuuttajan palautus tehdasasetuksille ja nostomoottorin uudelleenmittaus
Nosturin käynnistyksen yhteydessä nostomoottoria mitataan sähköisesti. Mittauksessa nostomoottorin tietyt sähköiset arvot tarkistetaan testausvirran avulla. Taajuusmuuttaja vertaa näitä mittaustuloksia nosturin käyttöönoton yhteydessä ensikäynnistyksessä saatuihin mittaustuloksiin ja taajuusmuuttaja säädetään vastaavasti. Näin taajuusmuuttaja voi ottaa käytön aikana huomioon nostomoottorin termisen tilan.
Nosturin käynnistyksen yhteydesä tehtävä testaus voidaan deaktivoida. Katso "Nostoprofiilin lisäparametrien asettaminen". Tällöin nostomoottorin termistä tilaa ei enää oteta huomioon.
Tällä toiminnolla nosturin käyttöönoton ensikäynnistyksessä tehty mittaus poistetaan ja parametrit siirretään uudelleen. Parametrien siirto vastaa samaa laajuutta kuin kappaleessa "Taajuusmuuttajan parametrointi".
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän "SERVICE" (käyttäjätaso [2]) täytyy olla kirjautunut järjestelmään.
Liikeprofiilin valinnan haku
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'SERVICE' 🡪 "Movement profile" |
- Kirjaudu KranOS-käyttöliittymään käyttäjänimellä 'SERVICE' (käytäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Aloitusikkunassa: Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Movement profile".
Parametroinnin käynnistäminen ja nostomoottorin uudelleenmittaus
Painike "Reset frequency converter to factory setting"
- Ikkuna "Movement profile" ilmestyy näkyviin.
- Napsauta painiketta "Reset frequency converter to factory setting".
- Kysymys "Definitely reset frequency converter to factory setting?" näytetään.
- Napsauta painiketta "Reset".
- Ilmoitus "F0007: Taajuusmuuttaja palautettu. Kytke nosturi pois ja uudelleen päälle" näytetään.
- Kytke nosturi pois päältä sähköpääkeskuksen erotuskytkimellä tai pääkytkimellä.
- Odota 60 s.
- Varmista, että nostomoottori tai nostomoottorit ovat jäähtyneet ympäristölämpötilaan.
Muuten mittaus saattaa tuottaa vääristyneitä tuloksia ja nostomoottorin termistä tilaa ei voida ottaa oikein huomioon.
- Kytke nosturi uudelleen päälle.
- ABUControl käynnistyy uudelleen.
- Nostomoottorissa tai nostomoottoreissa: Moottorimittaus tehdään käyttöönoton yhteydessä ja mittaustulokset tallennetaan.
- Kaikissa taajuusmuuttajissa: Lisäksi uudelleenkäynnistyksen yhteydessä kaikki taajuusmuuttajat parametroidaan uudelleen.
Absoluuttikulma-anturin vaihtaminen ja referenssien asettaminen
Absoluuttikulma-anturi on asennettu vaihteiston rajakatkaisijaan. Anturi määrittää vaijerirummun tarkan asennon ja välittää tämän ohjelmoitavalle logiikalle (PLC).
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän "SERVICE" (käyttäjätaso [2]) täytyy olla kirjautunut järjestelmään.
Koskee vain vaihteiston rajakatkaisijaa GGS absoluuttikulma-anturin AWG yhteydessä
Absoluuttikulma-anturi on liitetty kiinteänä yksikkönä vaihteiston rajakatkaisijaan, ja se täytyy vaihtaa aina yhdessä vaihteiston rajakatkaisijan kanssa.
Absoluuttikulma-anturin piirilevyä ei saa irrottaa vaihteiston rajakatkaisijasta eikä vaihtaa erikseen.
Koko yksikön vaihdon jälkeen uudelle absoluuttikulma-anturille on suoritettava osoitteen ja referenssipisteiden määrittely joko automaattisesti tai manuaalisesti.
Absoluuttikulma-anturin vaihto
Absoluuttikulma-anturilla AWG varustettu ABUSin vaihteiston rajakatkaisija GGS on täysin yhteensopiva Küblerin absoluuttikulma-anturilla varustettujen noston rajakatkaisijoiden kanssa. Tarvittaessa on silti mahdollista asentaa myös Küblerin absoluuttikulma-anturilla varustettu noston rajakatkaisija GPK.
- Irrota viallinen vaihteiston rajakatkaisija.
- Asenna uusi vaihteiston rajakatkaisija.
Katso tuotekäsikirja "ABUSin vaihteiston rajakatkaisijat absoluuttikulma-anturilla", kappale "Vaihteiston rajakatkaisijan asennus ja liittäminen".
- Säädä alemman nostorajoittimen, ylemmän nostorajoittimen ja Backup-rajoittimen kytkentäpisteet uudelleen.
Katso "Backup-rajoittimen ja ylemmän nostorajoittimen kytkentäpisteiden säätäminen".
Katso "Alemman nostorajoittimen kytkentäpisteen säätäminen".
Absoluuttikulma-anturin referenssien asettaminen
Kun absoluuttikulma-anturi on vaihdettu, sen referenssi täytyy asettaa uudelleen. Tämä referointi ei ole osa vaihteiston rajakatkaisijan kytkentäpisteiden asettamista eikä osa kuormanmittausjärjestelmän kalibrointia, vaan se on tärkeää sisäisiä laskentoja (esim. heilunnanvaimennus ja hylkäysennuste) varten. Jos absoluuttikulma-anturi ei ole referoitu oikein, heilunnanvaimennuksessa voi esiintyä häiriöitä ja hylkäysennusteen laskennat voivat olla virheellisiä.
Vaihteiston rajakatkaisijan kolmen kytkentäpisteen pitäisi olla oikein asetettuna jo ennen kuin absoluuttikulma-anturin referenssi asetetaan.
Referenssipisteen mittaaminen:
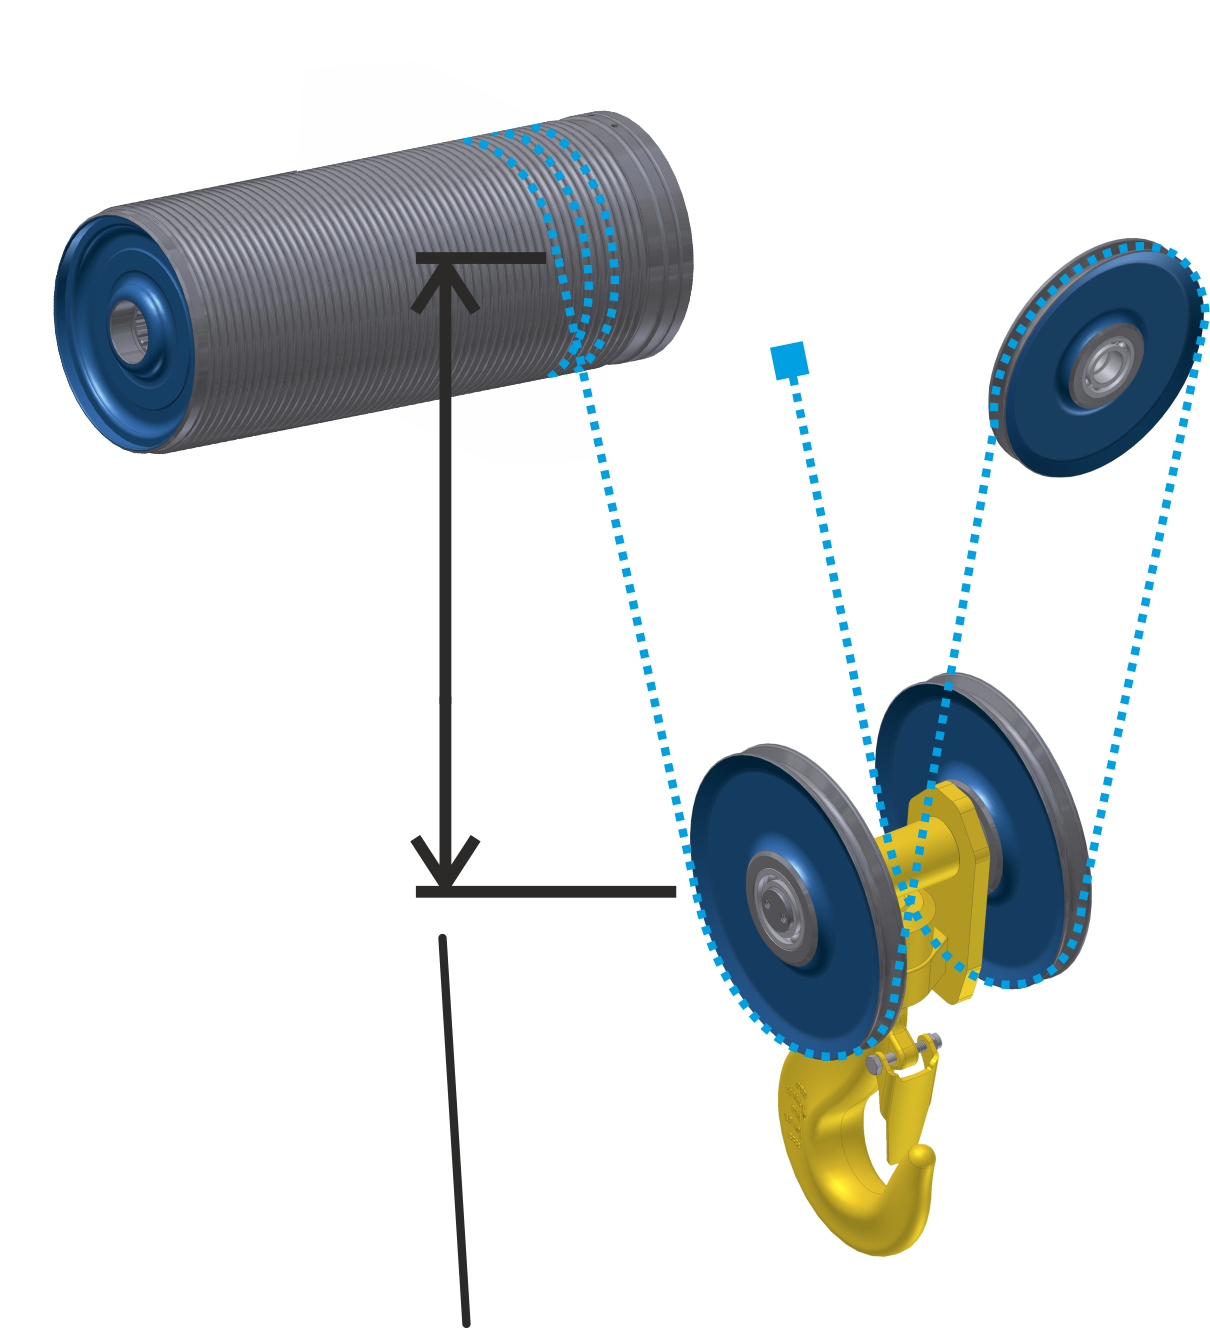
- Siirä kuormakoukku sellaiseen koukkupaikkaan, jossa referenssipiste on helppo mitata (esim. noin 1,5 m korkeimman koukkupaikan alapuolelle).
- Mittaa pystysuuntainen etäisyys vaijerirummun keskeltä alataljan taittopyörän keskelle.
Referenssipisteen asettaminen:
Yleiskuvaus: liikkuminen KranOS-käyttöliittymässä |
|---|
Käyttäjä 'SERVICE' 🡪 "Hoist" 🡪 "Absolute rotary encoder" |
- Kirjaudu KranOS-käyttöliittymään käyttäjänimellä 'SERVICE' (käytäjätaso [2]). Katso "Login ja ilmoittautuminen KranOS:iin".
- Valitse päävalikosta haluttu nostokoneisto (esim. nostokoneisto 1).
- Halutun nostokoneiston ikkuna ilmestyy näkyviin.
- Napsauta valikossa "Asetukset" (kolme vaakasuoraa palkkia) valikkokohtaa "Absolute rotary encoder".
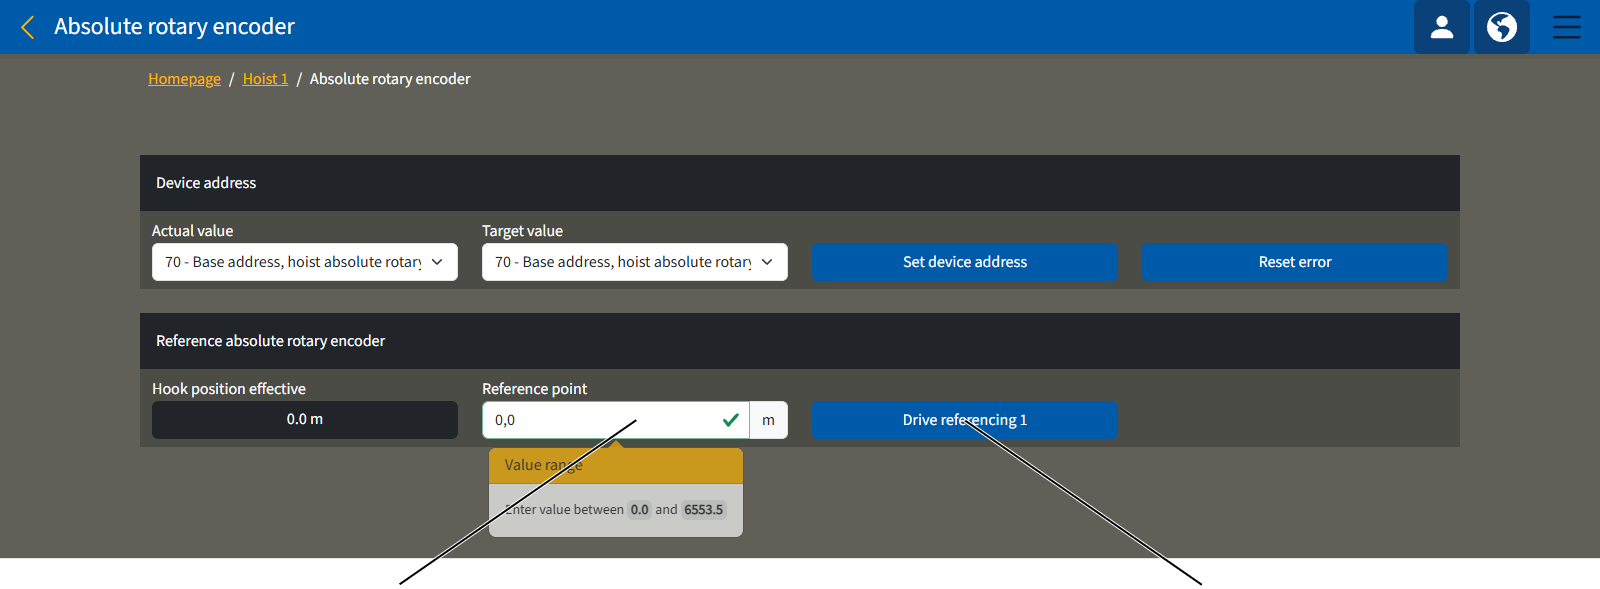
- Ikkuna "Absolute rotary encoder" ilmestyy näkyviin.
- Syötä aiemmin mitattu arvo syöttökenttään "Reference position".
- Napsauta haluamasi käytön painiketta (esim. "Drive 1 referencing").
- Turvakysely ilmestyy näkyviin.
- Napsauta painiketta "Perform referencing".
- Syötetty arvo tallennetaan.
Yleiskuvaus: Päätevastus CAN-väyläverkossa
CAN-väyläverkossa kuten ABUControlissa pääväylänä toimii keskus-CAN-väyläjohdin. CAN-väyläjohtimen pääväylän molempiin päihin täytyy asettaa päätevastukset. Tällä vältetään CAN-väyläjohtimen häiriöt. Tähän pääväylään voidaan liittää CAN-jakajan avulla muita CAN-väyläverkon CAN-väylälaitteita tähtimäisesti ilman päätevastuksia.
CAN-väyläverkon rakenne oi vaihdella eri nosturien välillä suuresti. Tämän osalta on esimerkiksi otettava huomioon LED-matriisinäytön sijainti samoin kuin kulkuvaunujen lukumäärä ja tyyppi (kahdella käytöllä varustettu kaksoisnostokoneisto kulkuvaunua kohti) monien muiden tekijöiden ohella.
Tässä kappaleessa on esitetty kaksi CAN-väyläverkon päätyyppiä, joita käytetään yhdellä ja kahdella kulkuvaunulla varustetuissa nostureissa. Ota kaikkien muiden CAN-väyläverkkojen osalta yhteyttä ABUS-huoltoon.
CAN-väylälaitteiden vaihto:
Jos viallisten CAN-väylälaitteiden vaihto on tarpeen (esim. PLC, CAN-jakaja, LED-matriisinäytöt,…), uuden CAN-väylälaitteen päätevastuksen kytkennän tulee olla sama kuin vaihdetun viallisen CAN-väylälaitteen kohdalla.
Vain nostureissa, joissa on yksi kulkuvaunu
CAN-jakaja nosturin kontaktorikotelossa, jakajan päätevastus tilassa
"off"CAN-jakaja kulkuvaunussa
"off"
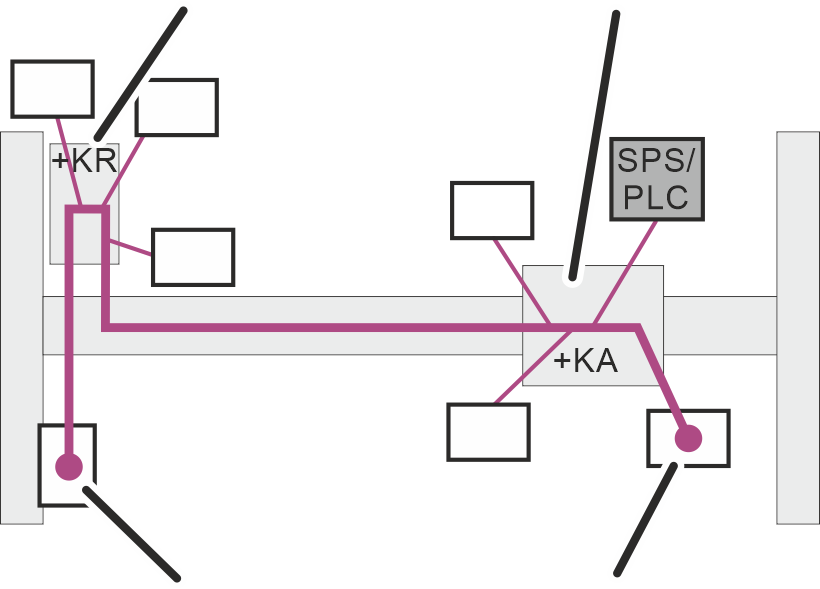
Yhdellä kulkuvaunulla varustetun nosturin ABUControl-ohjauksen CAN-väyläverkon päälinja kulkee kulkuvaunusta absoluuttikulma-anturilla (AWG) nosturin kontaktorikotelon (+KR) kautta LED-matriisinäyttöön.
Päätevastukset on kytketty päälle absoluuttikulma-anturilla (AWG) sekä LED-matriisinäytössä. Päätevastus CAN-jakajassa nosturin kontaktorikotelossa (+KR) sekä kulkuvaunun kontaktorikotelossa (+KA) on kytkettynä pois päältä.
Vain kahdella kulkuvaunulla varustettu nosturi
CAN-jakajan päätevastus päätevastus "off"CAN-jakaja kulkuvaunussa 1, "off"
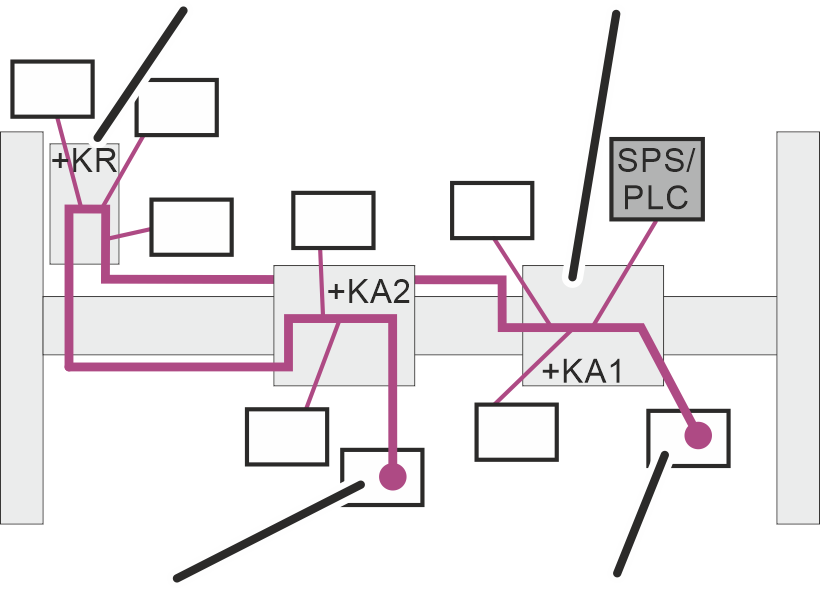
Kahdella kulkuvaunulla varustetun nosturin ABUControl-ohjauksen CAN-väyläverkon päälinja kulkee absoluuttikulma-anturista 1 (AWG 1) nosturin kontaktorikotelon (+KR) kautta absoluuttikulma-anturiin 2 (AWG 2).
Päätevastukset on kytketty päälle absoluuttikulma-antureissa 1 ja 2 (AWG 1 ja AWG 2). CAN-jakajan päätevastus nosturin kontaktorikotelossa (+KR) ja kulkuvaunun kontaktorikotelossa (+KA) on kytketty pois päältä.
ABUControl-ohjauksen yhdistäminen johonkin toiseen WLAN-verkkoon
WLAN-moduuli muodostaa yleensä oman WLAN-verkon. WLAN-verkkoon soveltuvan tietokoneen avulla on tämän jälkeen mahdollista muodostaa WLAN-yhteys nosturin WLAN-verkkoon.
Jos asiakkaan käytössä on jo valmiiksi WLAN-verkko, ABUControl voi kirjautua myös WLAN-verkon laitteena olemassa WLAN-verkkoon.
WLAN-moduulin asetuksia on tällöin muutettava (esim. IP-osoite, SSID,…).
- Ota yhteyttä ABUS-huoltoon. Katso "ABUS-huolto“.
Virheiden poistaminen ABUControl-ohjauksella varustetusta nosturista
Jos ABUControl-ohjauksella varustettu nosturi ei toimi lainkaan tai toimii odotuksista poikkeavasti, syynä tähän voi olla ABUControl-ohjauksessa esiintyvä häiriö.
Vikakoodit
LED-matriisinäyttöön ilmestyy ilmoitus:
- LED-matriisinäyttö näyttää ABUControl-järjestelmän virhekoodin ja ilmoituksen juoksevana tekstinä.
Tekstinnopeus voidaan KranOS-järjestelmässä säätää parametristä "Crane travel parameter" tai parametristä "Trolley travel parameter". Katso "Ajoprofiilien (nosturin liikeprofiilin, kulkuvaunun liikeprofiilin) parametrien lisäasetukset" ”Ajoprofiilien (nosturin liikeprofiilin, kulkuvaunun liikeprofiilin) parametrien lisäasetukset”.
Ilmoitusten vahvistaminen
Näytön ilmoitukset jakautuvat vakavuusasteen perusteella kolmeen luokkaan.
- Numerot "1", ".2" tai ".3" ilmoituksen lopussa ilmaisevat ilmoituksen luokan.
- ".3": vain tiedoksi tarkoitettu ilmoitus. Nosturia voi käyttää edelleen normaalisti.
Ilmoituksen näytön voi vahvistaa painamalla hätäpysäytyspainiketta tai torvea.
- ".2": muu kuin vakava häiriö. Hätäpysäytystoiminto laukeaa, nosturi pysähtyy.
Ilmoituksen näytön voi vahvistaa painamalla hätäpysäytyspainiketta tai torvea.
Nosturin käyttöä voi jatkaa normaalisti, jos häiriö ei ilmene tämän jälkeen uudelleen.
Jos häiriö ilmenee tämän jälkeen uudelleen, ilmoitus ei ilmesty uudelleen näyttöön. Nosturin käyttöä voi tällöin jatkaa, mutta häiriöön liittyvää nosturin liikeakselia voi käyttää enää vain hitaalla nopeudella.
- ".1": vakava häiriö. Hätäpysäytystoiminto laukeaa, nosturi pysähtyy.
Ilmoituksen näytön voi vahvistaa painamalla hätäpysäytyspainiketta tai torvea. Jos häiriö johtuu taajuusmuuttajasta, nosturi on sammutettava kokonaan ja käynnistettävä tämän jälkeen uudelleen.
Nosturin käyttöä voi jatkaa normaalisti, jos häiriö ei ilmene tämän jälkeen uudelleen.
Jos häiriö ilmenee tämän jälkeen uudelleen, ilmoitus ilmestyy uudelleen näyttöön. Hätäpysäytystoiminto laukeaa uudelleen.
Ilmoitusten kohdentaminen
Numerot ilmoituksen edessä ilmoittavat häiriön sijainnin (esim. viallisen nosturin liikeakselin) sekä sen kulkuvaunun tai nostokoneiston, johon häiriö vaikuttaa (mikäli nosturissa on useita kulkuvaunuja).
Häiriön numeron ilmaiseva kolmas ja neljäs paikka
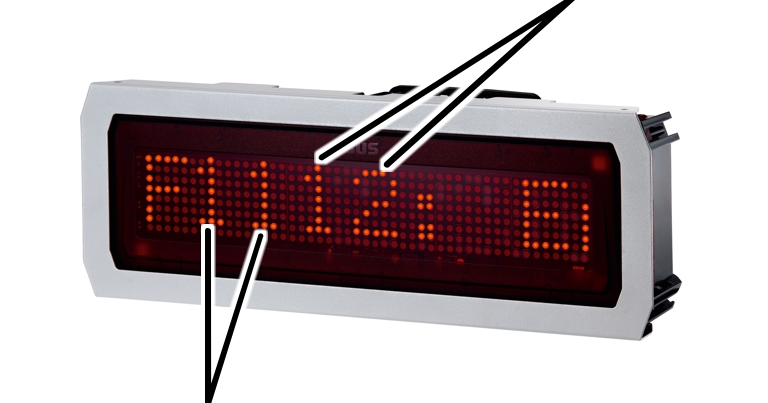
- Ensimmäinen ja toinen paikka: nostokoneiston, kulkuvaunun tai nosturin käyttökoneiston numero yhdessä nosturin liikeakselin tai toimintoalueen kanssa
- Kolmas ja neljäs paikka: häiriön numero
Tästä ovat tuloksena seuraavat kahden ensimmäisen paikan yhdistelmät:
Numerot |
Sijainti |
|---|---|
F00_ _ |
Yleinen häiriö |
F11_ _ |
Nostokoneisto 1, nostokoneiston käyttö 1 |
F12_ _ |
Nostokoneisto 1, nostokoneiston käyttö 2 |
F21_ _ |
Nostokoneisto 2, nostokoneiston käyttö 1 |
F22_ _ |
Nostokoneisto 2, nostokoneiston käyttö 2 |
F31_ _ |
Nostokoneisto 3, nostokoneiston käyttö 1 |
F32_ _ |
Nostokoneisto 3, nostokoneiston käyttö 2 |
F13_ _ |
Kulkuvaunu 1 |
F23_ _ |
Kulkuvaunu 2 |
F33_ _ |
Kulkuvaunu 3 |
F14_ _ |
Nosturin ajomoottorin taajuusmuuttaja 1 |
F24_ _ |
Nosturin ajomoottorin taajuusmuuttaja 2 (vain elektronisen raideohjauksen ja nosturin neloisajomoottorin yhteydessä) |
'Nostokoneiston käyttö 2' (F_2_ _) on käytössä vain kaksoisnostokoneistoissa. Kaikki muut nostokoneistot on varustettu vain yhdellä käytöllä (F_1_ _)
'Nostokoneisto 2' ja 'Nostokoneisto 3' samoin kuin 'Kulkuvaunu 2' ja 'Kulkuvaunu 3' koskevat kahdella ja kolmella kulkuvaunulla varustettuja nostureita.
Nosturissa on yleensä yksi taajuusmuuttaja kumpaakin nosturin ajomoottoria (F14_ _) varten. Elektronisella raideohjauksella varustetuissa nostureissa kummallakin nosturin ajomoottorilla on oma taajuusmuuttajansa (F14_ _ ja F24_ _). Jos varustukseen kuuluu nosturin neloisajomoottori, neljän ajokäytön ohjaus on voitu jakaa kahden taajuusmuuttajan tehtäväksi, mikäli moottorien tehontarve on suuri.
Numerot |
Sijainti |
|---|---|
F40_ _ |
Nosturin törmäyksenestotoiminto |
F41_ _ |
Törmäyshallinta |
F51_ _ |
Kulkuvaunujen törmäyksenestotoiminto, kulkuvaunu 1 |
F52_ _ |
Kulkuvaunujen törmäyksenestotoiminto, kulkuvaunu 2 |
F53_ _ |
Kulkuvaunujen törmäyksenestotoiminto, kulkuvaunu 3 |
F60_ _ |
Ylityssuoja |
Ilmoitusten yleiskuvaus
Yleistä |
|---|
"F0001: Standby.3" Nosturi on kytketty päälle ja valmiustilassa. Voit aloittaa nosturin käytön poistamalla hätäpysäytyspainikkeen lukituksen tai kirjaamalla lähettimen järjestelmään. |
"F0003 PLC: Writing to SD card failed.3" PLC:n SD-kortille suoritettavan tietojen kirjoittamisen yhteydessä on esiintynyt virhe. Tarkasta SD-kortti ja asenna tarvittaessa uusi SD-kortti. |
"F0004 Main contactor: Malfunction.1" Pääkontaktori on kytkeytynyt päälle, vaikka sen pitäisi olla hätäpysäytyspainikkeen painamisen vuoksi pois päältä. |
"F0032: Teach position.3" Toiminto teach-in on aktiivinen paikoitusohjauksessa. |
"F0048 Hook assistant restricted.3" Koukkuavustinta voidaan käyttää vain rajoitetusti, esim. nostaminen ei ole mahdollista tai nosturin ajo tiettyyn suuntaan ei ole mahdollista. |
Nostokoneisto |
|---|
"F_ _05 Hoist: Motor measurement failed.1" Nostomoottorin sähköinen mittaus nosturin käynnistyksen yhteydessä ei onnistunut. |
"F_ _17 Hoist: Backup limiter started up.1" Kuormakoukku on liikkunut ylemmän nostorajoittimen kytkentäpisteen ohi ja kytkenyt Backup-rajoittimen. Tarkasta kytkentäpiste ja vaihteiston rajakatkaisija. |
"F_ _20 Hoist: Maximum hook height exceeded.1" Kuormakoukku on ylittänyt asetetun maksimaalisen koukkukorkeuden. |
"F_ _26: Hoist: Wire rope wear above 80 %.3" Vaijeri on saavuttanut 80 prosentin tason hylkäyskunnosta. Teetä määrävälein toistuva tarkastus. |
"F_ _27: Hoist: Caution! Wire rope wear above 100 %.3" Vaijeri on saavuttanut 100 prosentin tason hylkäyskunnosta. Älä jatka työskentelyä nosturilla. Teetä määrävälein toistuva tarkastus. |
"F_ _31 Hoist: Speed too high/low.1" Nostokoneiston todellinen (absoluuttikulma-anturin mittaama) käyntinopeus ylittää toleranssirajan (nopeus liian suuri/liian pieni) nostokoneiston asetusnopeuteen nähden. |
"F_ _32 tai F_ _33 Hoist synchronisation: Deviation too great.1" Kahden kuormakoukun korkeusero on kasvanut liian suureksi noston tai laskun aikana kahdella nostokoneistolla varustetun nosturin nostokoneistojen tasakäyntisäätelyn yhteydessä tai kahden nosturin rinnakkaiskäytön yhteydessä. |
"F_ _35 Hoist frequency converter: Speed: Deviation too great.1" Nostokoneiston taajuusmuuttajan ohjearvon ja mitatun pyörimisnopeusarvon välillä on poikkeama. |
"F_ _36 Super-precision lifting: Switching failed.1" Vaihtokytkennän kontaktorit käämitysten välillä eivät ole reagoineet. |
"F_ _37 Hoist: Error in slack-rope detection.3" Löystymisenestimen alustuksen yhteydessä on ilmennyt virhe. Kuittaa virhe ja suorita toimenpide uudelleen. |
Kulkuvaunu |
|---|
"F_ _25 Trolley travel synchronisation: Deviation too great.1" Kulkuvaunujen etäisyys on kasvanut liian suureksi kulkuvaunun ajamisen aikana useammalla kuin yhdellä kulkuvaunulla varustetun nosturin kahden kulkuvaunun tasakäyntisäätelyn yhteydessä. |
"F_ _26 Trolley travel synch. in tandem op.: Dev. too great.1" Kulkuvaunujen etäisyys on kasvanut liian suureksi kulkuvaunun ajamisen aikana kahden rinnakkaiskäytössä olevan nosturin kahden kulkuvaunun tasakäyntisäätelyn yhteydessä. |
"F_ _27 Trolley travel distance sensor: Outside trav. range r.1" Mittausarvon yläraja on ylittynyt tai mittausarvon alaraja alittunut kulkuvaunun ajamisen oikeanpuoleisen etäisyysanturin kohdalla. |
"F_ _28 Trolley travel distance sensor: Outside trav. range l.1" Mittausarvon yläraja on ylittynyt tai mittausarvon alaraja alittunut kulkuvaunun ajamisen vasemmanpuoleisen etäisyysanturin kohdalla. |
"F_ _29 Trolley travel distance sensor r: Diagnosis fault.1" Diagnoosivirhe kulkuvaunun ajamisen oikeanpuoleisen etäisyysanturin kohdalla. Etäisyysanturi testaa oman toimintansa säännöllisesti pysäytystilassa. Testausta varten etäisyysanturin lähtöjen kytkentä vaihtuu hetkeksi. |
"F_ _30 Trolley travel distance sensor l: Diagnosis fault.1" Diagnoosivirhe kulkuvaunun ajamisen vasemmanpuoleisen etäisyysanturin kohdalla. Etäisyysanturi testaa oman toimintansa säännöllisesti pysäytystilassa. Testausta varten etäisyysanturin lähtöjen kytkentä vaihtuu hetkeksi. |
"F_ _40 Trolley travel freq. converter: Speed: Dev. too great.1" Nostokoneiston taajuusmuuttajan ohjearvon ja mitatun pyörimisnopeusarvon välillä on poikkeama. |
"F_ _41 Trolley travel: Dist. sensor right: Travel dir. reversed.1" Kulkuvaunun ajosuunta (kulkuvaunun ajamisen taajuusmuuttajan kiertosuunta) poikkeaa kulkuvaunun ajamisen oikeanpuoleisen etäisyysanturin tunnistamasta ajosuunnasta. |
"F_ _42 Trolley travel: Dist. sensor left: Travel dir. reversed.1" Kulkuvaunun ajosuunta (kulkuvaunun ajamisen taajuusmuuttajan kiertosuunta) poikkeaa kulkuvaunun ajamisen vasemmanpuoleisen etäisyysanturin tunnistamasta ajosuunnasta. |
Kulkuvaunu |
|---|
"F_ _49 Right trolley travel: Contactor does not switch on.1" Kun painetaan painiketta "Right trolley travel", kontaktori ei kytkeydy päälle. |
"F_ _50 Right trolley travel: Contactor does not switch off.1" Kun painiketta "Right trolley travel" päästetään irti, kontaktori ei kytkeydy pois päältä. |
"F_ _51 Left trolley travel: Contactor does not switch on.1" Kun painetaan painiketta "Left trolley travel", kontaktori ei kytkeydy päälle. |
"F_ _52 Left trolley travel: Contactor does not switch off.1" Kun painiketta "Left trolley travel" päästetään irti, kontaktori ei kytkeydy pois päältä. |
"F_ _53 Fast trolley travel: Contactor does not switch on.1" Kun painetaan painiketta "Fast trolley travel", kontaktori ei kytkeydy päälle. |
"F_ _54 Fast trolley travel: Contactor does not switch off.1" Kun painiketta "Fast trolley travel" päästetään irti, kontaktori ei kytkeydy pois päältä. |
Nosturin ajaminen |
|---|
"F_ _20 Crane travel synch. in tandem op.: Dev. too great.1" Nosturien etäisyys on kasvanut liian suureksi nosturien ajamisen aikana kahden rinnakkaiskäytössä olevan nosturin ajomoottorien tasakäyntisäätelyn yhteydessä. |
"F_ _28 Crane travel distance sensor: Outside trav. range f.1" Mittausarvon yläraja on ylittynyt tai mittausarvon alaraja alittunut nosturin eteenpäin ajamista valvovan etäisyysanturin kohdalla. |
"F_ _29 Crane travel dist. sensor: Outside trav. range back.1" Mittausarvon yläraja on ylittynyt tai mittausarvon alaraja alittunut nosturin taaksepäin ajamista valvovan etäisyysanturin kohdalla. |
"F_ _30 Crane travel distance sensor f: Diagnosis fault.1" Diagnoosivirhe nosturin eteenpäin ajamisen etäisyysanturin kohdalla. Etäisyysanturi testaa oman toimintansa säännöllisesti pysäytystilassa. Testausta varten etäisyysanturin lähtöjen kytkentä vaihtuu hetkeksi. |
"F_ _35 Crane travel frequency converter: Speed: Dev. too great.1" Nostokoneiston taajuusmuuttajan ohjearvon ja mitatun pyörimisnopeusarvon välillä on poikkeama. |
"F_ _31 Crane travel distance sensor back: Diagnosis fault.1" Diagnoosivirhe nosturin taaksepäin ajamisen etäisyysanturin kohdalla. Etäisyysanturi testaa oman toimintansa säännöllisesti pysäytystilassa. Testausta varten etäisyysanturin lähtöjen kytkentä vaihtuu hetkeksi. |
"F_ _37 Crane: Distance sensor fwd: Travel dir. reversed.1" Nosturin ajosuunta (nosturin ajamisen taajuusmuuttajan kiertosuunta) poikkeaa nosturin eteenpäin ajamisen etäisyysanturin tunnistamasta ajosuunnasta. |
"F_ _38 Crane: Distance sensor back: Travel dir. reversed.1" Nosturin ajosuunta (nosturin ajamisen taajuusmuuttajan kiertosuunta) poikkeaa nosturin taaksepäin ajamisen etäisyysanturin tunnistamasta ajosuunnasta. |
Nosturin ajaminen |
|---|
"F_ _44 Safety: Safe stop (STO) in limit switch range.3" Turva-PLC:n ansiosta nosturin päätekatkaisinalue on aktivoinut turvallisen pysäytyksen (STO), kun kytkentäpiste on ylitetty. |
"F_ _45 Forward crane travel: Contactor does not switch on.1" Kun painetaan painiketta "Forward trolley travel", kontaktori ei kytkeydy päälle. |
"F_ _46 Forward crane travel: Contactor does not switch off.1" Kun painiketta "Forward trolley travel" päästetään irti, kontaktori ei kytkeydy pois päältä. |
"F_ _47 Backward crane travel: Contactor does not switch on.1" Kun painetaan painiketta "Backward trolley travel", kontaktori ei kytkeydy päälle. |
"F_ _48 Backward crane travel: Contactor does not switch off.1" Kun painiketta "Backward trolley travel" päästetään irti, kontaktori ei kytkeydy pois päältä. |
"F_ _61 Fast crane travel: Contactor does not switch on.1" Kun painetaan painiketta "Fast crane travel", kontaktori ei kytkeydy päälle. |
"F_ _62 Fast crane travel: Contactor does not switch off.1" Kun painiketta "Fast trolley travel" päästetään irti, kontaktori ei kytkeydy pois päältä. |
Varmentavia ajon rajakatkaisijoita ja törmäyksenestotoimintoja koskevien ilmoitusten yleiskuvaus
Jos varustukseen kuuluu varmentava ajon rajakatkaisija, nosturien törmäyksenestotoiminto tai kulkuvaunujen törmäyksenestotoiminto, yhdessä kytkentäpisteessä käytetään turvallisuuden parantamiseksi kahta ristivipukytkintä tai valokennoa. Jos molemmat ristivipukytkimet tai molemmat valokennot eivät kytkeydy samanaikaisesti, järjestelmä näyttää asiaankuuluvan ilmoituksen. Nosturi tai kulkuvaunu jarruttavat silti törmäyksenestotoiminnon mukaisesti.
Nosturin ajaminen |
|---|
"F_ _26 Crane travel: Redundant shut-down: Sw. status differs.3" |
"F_ _27 Crane travel: Red. brake funct.: Sw. status differs.3" |
Nosturin törmäyksenestotoiminto |
|---|
"F_ _16 Crane dist. sys.: Red. shut-down 1/2 f: Sw. status diff.3" |
"F_ _17 Crane dist. sys.: Red. shut-down 1/2 b: Sw. status diff.3" |
„F_ _18 Crane dist. sys.: Red. shut-down 1/2 f/b: Sw. stat. diff.3“ |
"F_ _19 Crane dist. sys.: Red. brake fnct. 1/2 f: Sw. stat. diff.3" |
"F_ _20 Crane dist. sys.: Red. brake fnct. 1/2 b: Sw. stat. diff.3" |
"F_ _21 Crane dist. sys: Red. brake fnct. 1/2 f/b: Sw. stat diff.3" |
Kulkuvaunujen törmäyksenestotoiminto |
|---|
"F_ _16 Trolley dist. sys.: Red. shut-down 1/2 r: Sw. stat. diff.3" |
"F_ _17 Trolley dist. sys.: Red. shut-down 1/2 l: Sw. stat. diff.3" |
"F_ _18 Troll. dist. sys.: Red. shut-down 1/2 r/l: S. stat. diff.3" |
"F_ _19 Trolley dist. sys: Red. brake fnct. 1/2 r: Sw. stat diff.3" |
"F_ _20 Trolley dist. sys: Red. brake fnct. 1/2 l: Sw. stat diff.3" |
"F_ _21 Tr. dist. sys: Red. brake fnct. 1/2 r/l: Sw. stat diff.3" |
LED-matriisinäytössä on ilmoitus "WAITING":
Vaikka nosturin syöttöjännite on kytketty päälle jo useita minuutteja sitten, LED-matriisinäytössä näkyy edelleen teksti "WAITING".
- LED-matriisinäyttö ei vastaanota signaaleja nosturin ohjauksesta. Mahdollinen syy: PLC on häiriötilassa tai viallinen.
- Jos nosturi käynnistyy lyhyen odotusajan jälkeen, mutta LED-matriisinäyttö näyttää edelleen tekstiä "WAITING", LED-matriisinäyttö on viallinen tai LED-matriisinäytön johto on vaurioitunut.
LED-matriisinäytössä on ilmoitus "NO SIGNAL":
- LED-matriisinäyttö on jo vastaanottanut voimassa olevia signaaleja nosturin ohjaukselta. Nämä ovat kuitenkin keskeytyneet tai häiriintyneet.
Ilmoitusten näyttäminen KranOS:ssa
KranOS-käyttöjärjestelmässä voidaan näyttää nykyiset ABUControl-virhekoodit ja -ilmoitukset, taajuusmuuttajien virhekoodit sekä lokitiedosto, joka sisältää kaikki tähänastiset ilmoitukset.
Tätä askelta varten kannettavalla tai tablettitietokoneella täytyy päästä KranOS-järjestelmään. Käyttäjän 'CUSTOMER' (käyttäjätaso [1]) tai 'SERVICE' (käyttäjätaso [2]) täytyy olla kirjautunut järjestelmään.
Taajuusmuuttajan virhekoodi
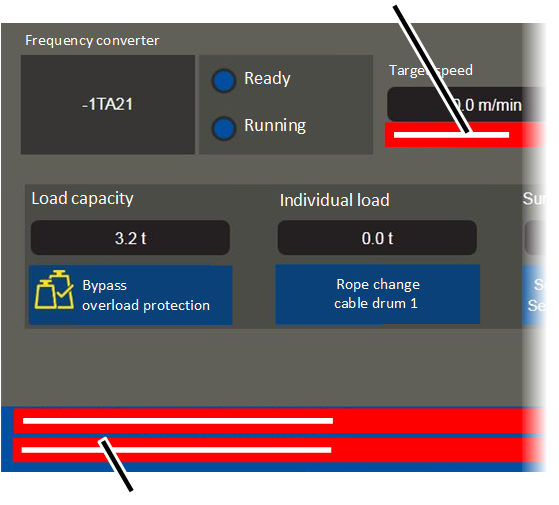
Nykyisten ABUControl-ilmoitusten näyttö:
- Nosturin liikeakselien ikkunoiden alaosassa näytetään ABUControlin nykyiset virheilmoitukset, jotka koskevat kyseistä nosturin liikeakselia.
Taajuusmuuttajan virhekoodien näyttö:
- Taajuusmuuttajan virhekoodi näytetään nosturin vastaavan liikeakselin ikkunan kohdassa "taajuusmuuttaja".
- Lisäksi taajuusmuuttajan virhekoodi näytetään yhdessä ilmoituksen "F_ _ 01: Hoist: Frequency converter fault code: _ _ _", "F_ _ 01: Trolley: Frequency converter fault code: _ _ _" tai "F_ _ 01: Crane: Frequency converter fault code: _ _ _" kanssa ABUControl-koonti-ilmoituksena alemmassa osassa.
Lokitiedoston näyttö:
Katso "Lokitiedoston näyttäminen".
ABUS-huolto
Vain Saksassa
- Pidä mahdollisuuksien mukaan tuotenumero, sarjanumero ja asiakasnumero saatavilla.
- Soita ABUS-huoltokeskukseen:
- Puhelin: +49 (0)2261-37-237
- Jätä viesti puhelinvastaajaan normaalien toimistoaikojen ulkopuolella.
- ABUS-huolto ottaa sinuun piakkoin yhteyttä.
- Tarvittaessa ongelman kuvauksen voi lähettää telekopiona tai sähköpostina:
- Telefaksi: +49 (0)2261-37-265
- Sähköposti: service@abus-kransysteme.de
Vain Saksan ulkopuolella
- Ota puhelimitse yhteyttä paikalliseen ABUS-toimipaikkaan tai nosturien huoltokumppaniin.
Yhteystiedot, yhteyshenkilöt ja aukioloajat saa ABUS-toimipaikasta tai nosturien huoltokumppanilta.