Na první pohled:
Všeobecně
Týká se každého, kdo pracuje na jeřábu nebo v jeho blízkosti
Nejprve
Použití této produktové příručky
V této produktové příručce jsou použity tyto symboly:
- Toto je pokyn k akci a vyzývá k provedení pracovního kroku
- Toto je výsledek akce a popisuje, co se na přístroji děje.
- Toto je výčet.
Pouze u...
Pasáže v čárkovaném rámečku platí pouze pro určitá provedení, varianty nebo volitelné příslušenství. Podmínka, za níž daný text platí, je na začátku uvedena v nadpisu "Pouze u...".
Informace k produktové příručce
Před prací si produktovou příručku pečlivě přečtěte. V každém případě respektujte i další produktové příručky k příslušenství a součástem.
Produktovou příručku potom uchovávejte poblíž jeřábu. Musí být dostupná pro všechny, kdo s jeřábem nebo na jeřábu pracují.
Při prodeji, pronájmu apod. vždy předejte společně s jeřábem i produktovou příručku.
Odborné použití
ABUControl je modulární řídicí jednotka jeřábu na bázi centrálního PLC a různých zařízení se sběrnicí CAN, která vzájemně komunikují přes síť sběrnice CAN. Slouží k ovládání jeřábu ABUS s jednou nebo několika kočkami pomocí rádiového ovládání ABURemote nebo závěsného ovladače ABUCommander.
- ABUControl je modulární a vzájemně propojená řídicí jednotka jeřábu. Všechny součásti jednotky ABUControl jsou vzájemně sladěny a nastaveny. Jednotlivá zařízení sběrnice CAN nebo jiné komponenty se smí vyměnit pouze za konstrukčně stejné originální náhradní díly.
- ABUControl používejte pouze se specifickým nastavením nastaveným ve firmě ABUS.
- ABUControl používejte pouze na mostových jeřábech ABUS. Nepřipojujte jej k výrobkům jiných značek.
- Nastavení v systému KranOS smí provádět pouze kvalifikovaný personál.
Předpisy
Zařízení je k datu výroby konstruováno a testováno podle evropských norem, pravidel a předpisů. Ze kterých zásad se při konstrukci a výrobě vycházelo, je uvedeno v Prohlášení o shodě, resp. v Prohlášení o zabudování. Tyto zásady a platná ustanovení pro bezpečnost práce je nutné dodržovat i při montáži, provozu, zkouškách a údržbě zařízení.
Který z předpisů platí v daném případě, to do značné míry závisí na použití jeřábu a na národních předpisech. Prověřte a dodržujte platné a aktuální předpisy a ustanovení o bezpečnosti práce. Viz také Prohlášení o shodě, resp. prohlášení o zabudování.
Záruka
- ABUS nepřebírá odpovědnost za škody způsobené neodborným použitím, nedostatečně kvalifikovaným personálem, neodborně provedenými pracemi, úpravami, přestavbami nebo jinými změnami na jeřábu nebo součástech jeřábu, které nepovolila firma ABUS.
- Nárok na záruku zaniká, jestliže zákazník na vlastní odpovědnost provede změnu součástí, jestliže se jeřáb nebo součásti jeřábu namontují, používají nebo udržují jiným způsobem, než je uvedeno v této produktové příručce nebo jestliže se nepoužívají originální náhradní díly ABUS.
- Bezpečný provoz jeřábu nebo součástí jeřábu je zaručen pouze tehdy, jestliže se používají originální náhradní díly ABUS.
Pokyny k bezpečnosti
Respektujte tyto pokyny pro bezpečnou manipulaci s jeřábem. Speciální bezpečnostní pokyny jsou uvedeny v příslušné kapitole, kde se vyskytuje riziko.
- I po stisknutí tlačítka nouzového zastavení se v řídicí jednotce jeřábu a řídicí jednotce kočky vyskytují vysoká napětí, která mohou vést k úmrtí.
- Před prováděním prací na jeřábu odpojte elektrický přívod a počkejte minimálně 15 minuty, až napětí odpadne.
ABUControl
Popis zařízení
ABUControl se skládá z těchto součástí:
- řídicí jednotka jeřábu
- řídicí jednotka kočky
- otočný snímač absolutních hodnot na lanovém bubnu
- systém měření zátěže na zdvihacím ústrojí
- otočný snímač na motoru zdvihu (volitelně)
- snímač vzdálenosti na kočce nebo kočkách (volitelně)
- snímač vzdálenosti na jeřábu (volitelně)
- další omezovače pohybu (křížové pákové spínače a/nebo reflexní světelné závory (volitelně)
- maticový LED displej
- další křížové pákové spínače pro ovládání profilu haly (volitelně)
- sklonoměr na kočce (volitelně)
Celkový pohled na řídicí jednotku jeřábu:
V závislosti na jeřábu má řídicí jednotka jeřábu různou konstrukci. Pro orientaci lze využít následující obrázek.
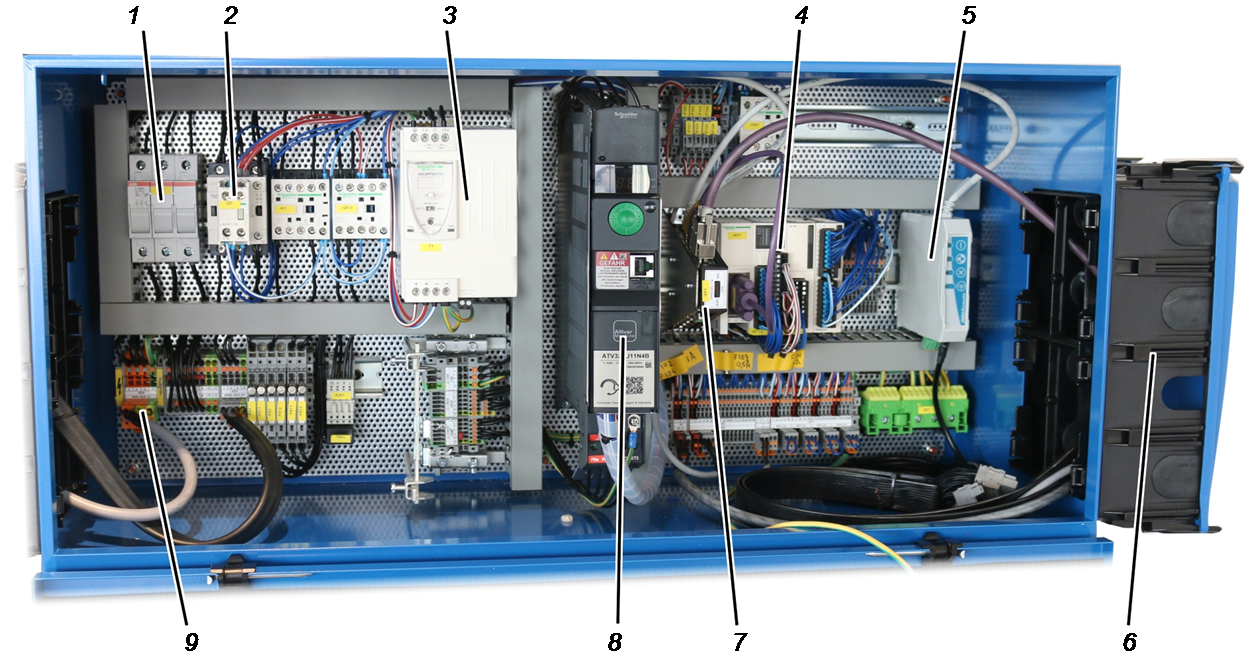
- 1: pojistkový odpojovač
- 2: hlavní stykač
- 3: zdroj
- 4: vazební člen sběrnice pro vstupní a výstupní signály
- 5: přijímač ABURemote
- 6: přírubové pouzdro
- 7: CAN rozvaděč
- 8: frekvenční měnič
- 9: napájení
Celkový pohled na řídicí jednotku kočky:
V závislosti na jeřábu má řídicí jednotka kočky různou konstrukci. Pro orientaci lze využít následující obrázek.
1 2 3 4 5
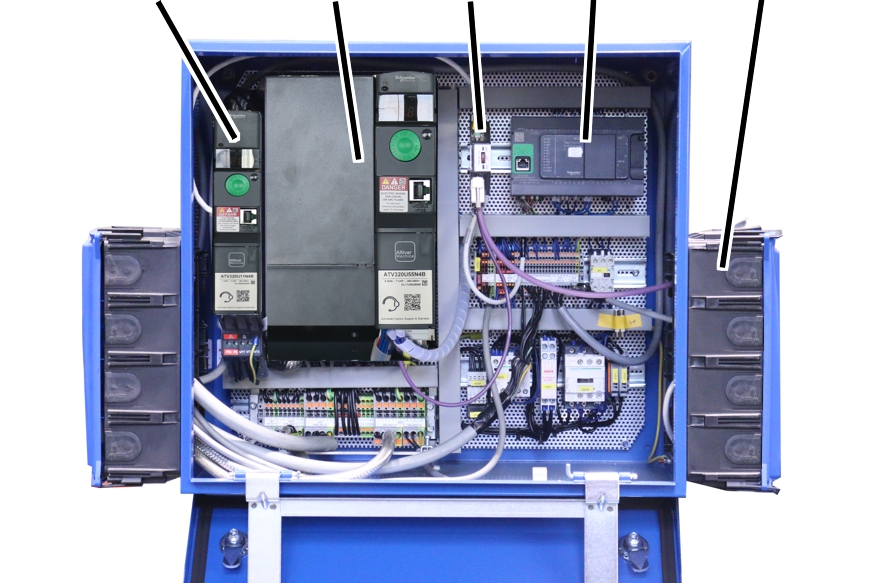
- 1: frekvenční měnič pohonu pojezdu kočky
- 2: frekvenční měnič zdvihacího ústrojí
- 3: CAN rozvaděč
- 4: PLC
- 5: přírubové pouzdro
Pouze u otočného snímače absolutních hodnot ‚AWG‘
Otočný snímač absolutních hodnot ‚AWG‘ (na mezním vypínači převodovky ‚GGS‘):
- 1: relé a kolíková lišta pro doplňkové spínací úkoly (volitelně)
- 2: otočný spínač pro adresu zařízení (volitelně)
- 3: tlačítko k resetování adresy zařízení
- 4: deska plošných spojů
- 5: spínač pro zakončovací odpor
- 6: přípojka pro síť sběrnice CAN a síť Modbus
Pouze u otočného snímače absolutních hodnot ‚Kübler‘
Otočný snímač absolutních hodnot ‚Kübler‘ (na mezním vypínači převodovky ‚GPK‘):
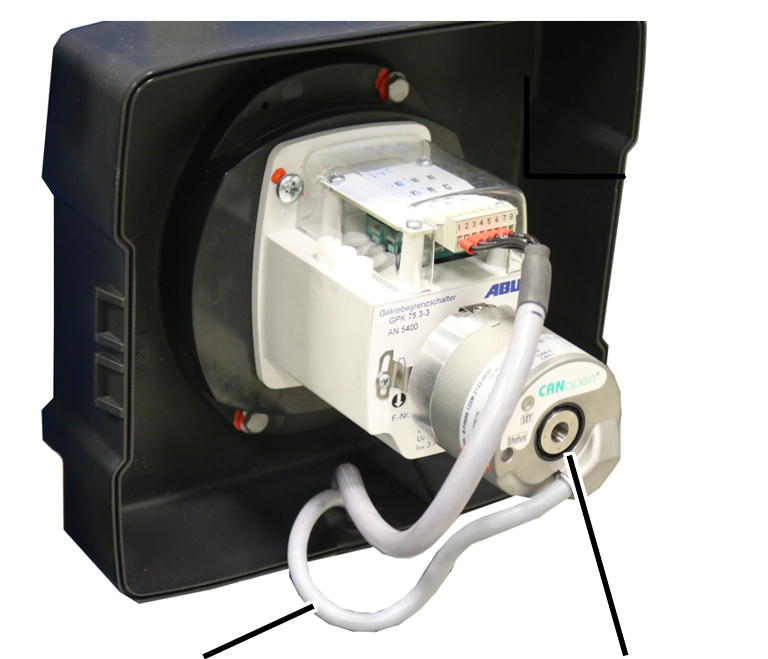
- 1: vodič sběrnice CAN
- 2: otočný snímač absolutních hodnot ‚Kübler‘
Výkonové charakteristiky
ABUControl:
- ABUControl je modulární řídicí jednotka jeřábu na bázi osvědčených elektronických součástí automatizační techniky. Různé moduly na jeřábu jsou vzájemně propojeny a výsledkem je inteligentní ovládání funkcí jeřábu.
- ABUControl pracuje s programovatelným automatem PLC jako centrální výpočetní jednotkou. Vyhodnocuje řídicí povely z rádiového ovládání nebo závěsného ovladače stejně jako všechny zpětné signály od otočných snímačů absolutních hodnot, omezovačů pohybu (křížové pákové spínače, světelné závory, ...) a ostatních modulů. Na tomto základě řídí ABUControl pohony pojezdu a pohony zdvihu jeřábu.
- Jízdní osy (jízda jeřábu a jízda kočky) jsou vybaveny frekvenčními měniči. ABUControl tak umožňuje komfortní nastavení profilů pohybu. Na přání lze frekvenčními měniči vybavit i zdvihací ústrojí, aby bylo i u zdvihacího ústrojí možné volit a nastavovat profily zdvihu.
- Polohu háku zdvihacího ústrojí a rychlost zdvihu snímá otočný snímač absolutních hodnot. ABUControl tak ví, jak rychle se zdvihací ústrojí otáčí. To umožňuje některé komfortní doplňkové funkce (např. regulace souběhu zdvihacího ústrojí). Nejvyšší a nejnižší polohu háku navíc snímá elektromechanický mezní vypínač převodovky.
- Jeřáb s jednotkou ABUControl je řízen rádiovým ovládáním ABURemote. Tak lze některé doplňkové funkce (např. tlumení kývání) komfortně ovládat z vysílače. Jestliže je jeřáb ovládán jiným rádiovým ovládáním, nejsou k dispozici některé funkce (např. tlumení kývání) nebo jsou k dispozici jen omezeně.
- Pouze u závěsného ovladače (volitelná varianta): Jeřáb lze ovládat i závěsným ovladačem. Některé funkce jednotky ABUControl (např. tlumení kývání) nelze se závěsným ovladačem použít nebo je lze použít jen omezeně.
- Na maticovém LED displeji se zobrazují nejrůznější provozní informace jednotky ABUControl. Dále zobrazuje stavová a chybová hlášení různých komponentů jeřábu, díky čemuž je možné rychlé a snadné odstranění závad.
- Pouze u dvojnásobné rychlosti zdvihu (volitelná varianta): S touto volitelnou možností lze rychlost zdvihu zvýšit až na 200 % (= zdvojnásobit). To umožňuje rychlejší práci s jeřábem. Maximálně možná, dodatečná rychlost zdvihu (nad 100 %) závisí na zavěšené zátěži.
- Pouze u super jemného zdvihu (volitelná varianta): Díky této funkci lze se zdvihacím ústrojím zvedat a spouštět obzvlášť pomalu. Díky tomu je možné velmi přesné polohování břemene. Super jemný zdvih lze zapnout a vypnout na vysílači nebo na závěsném ovladači.
U pohonů zdvihu se spínáním pólů se při aktivovaném super jemném zdvihu frekvenční měnič přepne z vinutí pro rychlou rychlost zdvihu na vinutí pro pomalou rychlost zdvihu.
U pohonů zdvihu bez spínání pólů pouze s jedním vinutím (např. GM7000.2) jsou otáčky motoru zdvihu kontrolovány frekvenčním měničem pomocí samostatného otočného snímače, a díky tomu je i při velmi nízkých rychlostech zdvihu umožněn plný točivý moment, pročež lze břemeno držet i bez brzdy až do zastavení.
KranOS:
- KranOS je grafické uživatelské rozhraní, jímž se nastavuje jednotka ABUControl.
- Jeřábník a (vyškolený) údržbář se mohou ke KranOS dostat pomocí počítače (např. laptopu, tabletu) a tam upravit nastavení a nechat si zobrazit provozní data.
- Pro přístup do KranOS není nutný speciální software nebo aplikace. Přístup probíhá přes běžný internetový prohlížeč.
- Přístup ke KranOS (kromě zobrazení provozních dat) je chráněn uživatelským jménem s heslem. Různí uživatelé mají různé uživatelské úrovně. Čím vyšší je uživatelská úroveň, tím více nastavení lze vyvolat a upravit.
Zapojení a programování jednotky ABUControl:
- ABUControl se skládá z centrálního programovatelného automatu (PLC) a řady zařízení sběrnice CAN (např. otočný snímač absolutních hodnot, frekvenční měnič, ...), která spolu komunikují prostřednictvím sítě sběrnice CAN.
- Jednotka ABUControl je sestavena z modulárních standardních průmyslových komponentů, které je možné v případě potřeby snadno a jednotlivě vyměnit. Proto není při závadě nutné vyměňovat celou řídicí jednotku. Je možné cíleně vyměnit jednotlivé součásti.
- Všechny moduly jednotky ABUControl jsou vzájemně spojeny konektorovými spoji. Tak lze moduly rychle od sebe oddělit.
- Každý jeřáb s jednotkou ABUControl má individuálně nastavené parametry. Díky tomu zná řídicí jednotka přesné dimenzování příslušného jeřábu a optimální komponenty výbavy.
- Zařízení sběrnice CAN jsou po výměně naprogramována centrálním PLC. V závislosti na zařízení to probíhá automaticky nebo pomocí příslušné funkce v KranOS.
- Centrální PLC se musí po výměně přes SD kartu opatřit individuálním naprogramováním. Tímto způsobem zůstanou zachována specifická data jeřábu.
- Jednotka ABUControl je koncipována v souladu s elektromagnetickou kompatibilitou. Tak se účinně zabrání poruchám způsobeným elektromagnetickými vlnami u jiných přístrojů a průmyslových zařízení.
- Na výstupech a vstupech centrálního PLC, frekvenčních měničů a vazebních členů sběrnice lze pomocí běžných měřicích přístrojů kontrolovat řídicí signály.
- Kromě sítě sběrnice CAN jsou některé komponenty vzájemně propojeny sítí Ethernet. Je to mimo jiné modul WLAN, který vytvoří bezdrátovou síť k vytvoření spojení mezi laptopem nebo tabletem a PLC. Jestliže se používají ještě další zařízení sítě Ethernet (např. datový rádiový modul), připojují se všechna zařízení sítě Ethernet k ethernetovému přepínači jako rozdělovači.
- Kromě sítě sběrnice CAN mohou být některé komponenty vzájemně propojeny sítí Modbus.
Regulace souběhu jízdy kočky:
- V případě více než jedné kočky na jeřábu reguluje ABUControl synchronní jízdu všech koček ve společném provozu. Kočky tak mají při společném provozu ve stanovených tolerancích stejnou pojezdovou rychlost, dobu zrychlení a brzdnou dobu.
- Díky regulaci souběhu jízdy koček je přeprava společného břemene ještě bezpečnější.
- Regulace souběhu pojezdu kočky funguje i tehdy, když mají kočky různé konstrukční velikosti a (jednotlivě) různé maximální pojezdové rychlosti.
- Regulace souběhu jízdy koček je možná až pro tři kočky na jeden jeřáb.
Při tandemovém provozu: Regulace souběhu jízdy koček je možná na obou jeřábech v tandemovém provozu až pro dvě kočky na každý jeřáb.
Regulace souběhu zdvihacího ústrojí.
- V případě více než jednoho zdvihacího ústrojí na jeřábu a frekvenčních měničů reguluje ABUControl synchronní zvedání a spouštění ve společném provozu. Zdvihací ústrojí tak mají při společném provozu ve stanovených tolerancích stejnou rychlost zdvihu, dobu zrychlení a brzdnou dobu.
- Díky regulaci souběhu zdvihacích ústrojí je přeprava společného břemene ještě bezpečnější.
- Regulace souběhu zdvihacího ústrojí funguje i tehdy, když mají zdvihací ústrojí různé konstrukční velikosti a (jednotlivě) různé maximální rychlosti zdvihu.
- Regulace souběhu rovněž vyrovnává různá zatížení zdvihacích ústrojí kvůli nestejnému rozložení zátěže. Díky tomu všechna zdvihací ústrojí synchronně zvedají a spouštějí i nerovnoměrně rozloženou zátěž.
- Regulace souběhu zdvihacích ústrojí je možná až pro tři zdvihací ústrojí.
Při tandemovém provozu: Regulace souběhu zdvihacích ústrojí je možná na obou jeřábech v tandemovém provozu až pro dvě zdvihací ústrojí na každý jeřáb.
- U dvojitých zvedacích ústrojích: V rozmezí brzdné fáze před nejvyšší polohou háku je regulace souběhu deaktivovaná. Tím je zaručeno, že je lano navíjeno rovnoměrně na oba lanové bubny.
Profily pohybu:
- U pohonů s frekvenčními měniči: ABUControl umožňuje přizpůsobení ovládání pohonů. Tak je možné přizpůsobit pohon zdvihu a pohony pojezdu, co se zrychlení a brzdění týče a rovněž maximální a minimální rychlosti, vlastním zvyklostem.
- Parametry k nastavení jsou při tom omezeny tak, aby bylo možné jeřáb nastavit jen v rámci bezpečných mezí. V důsledku příliš silného zrychlení by se jinak nosná konstrukce (budova) příliš zatěžovala.
- V ovládání profilů pohybu v KranOS lze přepínat mezi plynulým a dvoustupňovým profilem pohybu.
- Tak je možné u různých jeřábů vzájemně přizpůsobit jejich profil pohybu, aby se dosáhlo podobné chování.
Pojistka proti přetížení:
- ABUControl snímá zavěšenou zátěž na všech zdvihacích ústrojích a přebírá jištění všech zdvihacích ústrojí proti přetížení jednotlivě nebo celkové zatížení jeřábu. Dále kontroluje směr otáčení a otáčky všech zdvihacích ústrojí a v případě nadměrných otáček provede bezpečné vypnutí.
- ABUControl měří zavěšenou zátěž přímo.
- Ke zjištění zátěže se používá systém měření zátěže. Tvoří jej snímač zátěže nebo měřicí čep.
- Systém měření zátěže slouží v první řadě ke zjištění přetížení na jeřábu a ne k přesnému vážení zavěšeného břemene. Rovněž u indikátoru zatížení ve vysílači nebo maticového LED displeje slouží indikátor zatížení pouze k hrubému odhadu zátěže. Systém měření zátěže nelze cejchovat. Systém měření zátěže má přesnost ±2 % až 5 % maximální nosnosti jeřábu.
Ovládání profilu haly pomocí křížových pákových spínačů (varianta):
- Profil haly zahrnuje všechny vlastnosti haly, které mohou ovlivnit jízdu jeřábu, jízdu kočky a zvedání/spouštění jeřábu. K nim patří začátek a konec jeřábové dráhy, překážky, uzavřené úseky, vyklápěcí stříšky pro průjezd jeřábu a podobně.
- Ovládání profilu jeřábu jednotky ABUControl umožňuje přizpůsobení a omezení všech os jeřábu v závislosti na profilu haly. Při tom lze např. snížit rychlost před překážkami nebo vložit v určitých pozicích zastávku. Kromě toho lze některé úseky kompletně uzavřít pro přejezd nebo zřídit v hale oblasti dílčího zatížení.
- Jestliže je jeřáb vybaven ovládáním profilu haly, integrují se do profilu haly i spínací body pro předběžné a koncové vypnutí jeřábu a kočky.
- Ke snímání polohy jeřábu a kočky se používají křížové pákové spínače.
- Ke snímání polohy zdvihacího ústrojí se používá otočný snímač absolutních hodnot.
- Ke zjištění zátěže se používá systém měření zátěže. Tvoří jej snímač zátěže nebo měřicí čep.
Ovládání profilu haly podle polohy jeřábu (varianta):
- Profil haly zahrnuje všechny vlastnosti haly, které mohou ovlivnit jízdu jeřábu, jízdu kočky a zvedání/spouštění jeřábu. K nim patří začátek a konec jeřábové dráhy, překážky, uzavřené úseky, vyklápěcí stříšky pro průjezd jeřábu a podobně.
- Ovládání profilu jeřábu jednotky ABUControl umožňuje přizpůsobení a omezení všech os jeřábu v závislosti na profilu haly. Při tom lze např. snížit rychlost před překážkami nebo vložit v určitých pozicích zastávku. Kromě toho lze některé úseky kompletně uzavřít pro přejezd nebo zřídit v hale oblasti dílčího zatížení.
- Jestliže je jeřáb vybaven ovládáním profilu haly, integrují se do profilu haly i spínací body pro předběžné a koncové vypnutí jeřábu a kočky.
- Ke snímání polohy jeřábu a kočky se používá systém měření absolutních hodnot. To lze realizovat například pomocí laserových snímačů vzdálenosti nebo magnetického pásku v trolejovém vedení.
- Ke snímání polohy zdvihacího ústrojí se používá otočný snímač absolutních hodnot.
- Ke zjištění zátěže se používá systém měření zátěže. Tvoří jej snímač zátěže nebo měřicí čep.
- Překážky lze v systému KranOS vytvářet, učit, upravovat nebo mazat.
- Překážka je definována a vytvořena jako kvádr pomocí dvou rohových bodů.
Je-li překážka složitější, může být sestavena z více kvádrů, které se vždy vytvářejí pomocí dvou rohových bodů. Je přitom nutné dbát na to, aby se jednotlivé kvádry překrývaly, protože měřicí systémy mají určitou toleranci.
Tlumení kývání:
- Tlumení kývání výrazně snižuje kývavý pohyb nosného háku při jízdě kočky a jízdě jeřábu.
- Tlumení kývání je založeno na matematických výpočtech. Při tom se zohledňují pojezdové rychlosti jeřábu a kočky, poloha háku a vzdálenost od nosného háku po těžiště břemene (tedy i délka vázacího prostředku). Jednotka ABUControl pak zrychluje a zpomaluje motory pojezdu tak, že jízdní pohyb působí proti kývavému pohybu a kývavý pohyb se tím tlumí.
- Tlumení kývání lze zapnout a vypnout přes ABURemote. Nastavenou hodnotu pro vzdálenost od nosného háku k těžišti břemene lze změnit pomocí ABURemote.
- Tlumení kývání může pouze matematickými výpočty redukovat kývání způsobené zrychlováním a brzděním. Vnější vlivy jako vítr, náraz na překážku nebo podobně nelze kompenzovat.
- Dráhy zrychlení a brzdění jeřábu a kočky se díky tlumení kývání výrazně nemění.
- Tlumení kývání funguje nejprve pouze u jednotlivého zdvihacího zařízení nebo jeřábu s několika kočkami s individuálním ovládáním, pokud je nepoužívaná kočka v parkovací poloze (nosný hák najel horní omezovač zdvihu).
Při společném provozu několika koček nebo v tandemovém provozu je nutné tlumení kývání zvlášť uvolnit.
Výpočet tlumení kývání funguje ve společném provozu několika koček nebo v tandemovém provozu pouze tehdy správně, jestliže jsou vzdálenosti od těžišť břemene na obou zdvihacích ústrojích stejné. Při souměrném břemeni tedy musí poloha háku a délka vázacího prostředku v součtu dávat tutéž celkovou délku. Jinak se může stát, že funkcí tlumení kývání se kývání břemene dokonce zesílí.
Asistenti háku vedení háku a centrování háku:
- Pomocí vedení háku lze nosný hák přemísťovat ručně.
Ve směru, do kterého je hák vychýlen nebo tažen, se pohybuje jak jeřáb, tak i kočka. - Funkce centrování háku při „zvedání“ s připojeným břemenem automaticky nastaví nosný hák svisle nad břemeno. Tím se usnadňuje a urychluje přesné svislé polohování kočky. Případný šikmý tah lze tak omezit.
- Vedení háku/centrování háku lze zapnout a vypnout rádiovým ovládáním ABURemote pomocí tlačítka rychlého přístupu.
- Hákové asistenty fungují na základě přesného měření vychýlení lana. Na traverze s pevným bodem, na krytu bubnu nebo na rámu kočky je umístěn sklonoměr, který toto vychýlení měří. Nastavení orientace sklonoměru lze upravit v systému KranOS.
- Aby bylo možné tuto funkci využívat, je nutné před uvedením do provozu
několikrát provést kalibrační jízdu ze spodního do horního vypínacího
bodu.
Tím se určí nulová poloha sklonoměru. Kalibrace sklonoměru se aktivuje v systému KranOS. - Hákové asistenty fungují nejprve pouze u jednotlivého zdvihacího zařízení nebo jeřábu s několika kočkami s individuálním ovládáním, pokud je nepoužívaná kočka v parkovací poloze (nosný hák najel horní omezovač zdvihu).
- Pokud je aktivní vedení háku/centrování háku, nelze aktivovat polohovací ovládání; to znamená, že funkce nelze použít současně.
Polohovací ovládání:
- Pomocí polohovacího ovládání lze nosným hákem najet na předem definované polohy (ručně nebo lineárně) nebo projet trasu až s 8 polohami. Jednotlivé polohy (ručně nebo lineárně) lze v systému KranOS vytvořit nebo upravit.
Polohy trasy nelze v systému KranOS vytvářet ani měnit.
- Polohovací ovládání se zapíná a vypíná prostřednictvím ABURemote. Požadované cílové polohy lze vybrat a uložit na vysílači ABURemote. Viz produktová příručka „Rádiové ovládání ABUS ABURemote“.
- Při aktivním polohovacím ovládání PTP a při Teach-In PTP nelze stav tlumení kývání měnit. Přístup k této funkci je v těchto režimech zablokován (tlačítka rychlého přístupu i menu).
- Při PTP nebo Teach-In PTP vede přepnutí režimu Jednotlivě/Společně k chybě a proces nelze správně dokončit.
- Aktivitu super jemného zdvihu nelze při aktivním polohovacím režimu PTP a Teach-In PTP měnit.
Pojistka proti srážce:
- Pojistka proti srážce na jeřábu a kočkách zabraňuje tomu, aby dva jeřáby (dvě kočky) do sebe narazily rychlou nebo pomalou pojezdovou rychlostí.
- Pojistka proti srážce funguje v závislosti na případu použití prostřednictvím reflexní světelné závory nebo snímače vzdálenosti s laserovým paprskem.
- Reflexní světelné závory a snímače vzdálenosti mohou citlivě reagovat na vlivy jako prach, sníh nebo částice ve vzduchu. Jestliže se přeruší světelný nebo laserový paprsek, jeřáb nebo kočka zabrzdí a zůstane stát.
Tandemová regulace:
- Tandemovou regulací lze současně ovládat dva mostové jeřáby se společným břemenem pouze jedním vysílačem.
- Tandemová regulace pracuje v kombinaci s regulací souběhu. ABUControl při tom reguluje synchronní jízdu kočky a jízdu jeřábu v tandemovém provozu, stejně jako synchronní zvedání (volitelně). Jeřáby tak mají v osách v úzkých tolerancích stejnou rychlost, dobu zrychlení a brzdnou dobu.
- Díky tandemové regulaci je přeprava společného břemene ještě bezpečnější.
- Tandemová regulace funguje i tehdy, jestliže jeřáby mají různé maximální nosnosti a (jednotlivě) různé maximální rychlosti.
- S tandemovou regulací je možné zvedat břemena, která překračují maximální nosnost jednotlivého jeřábu jeřábového zařízení. Protože břemeno zatěžuje oba jeřáby, je možné maximální nosnost obou jeřábů sečíst, jak u jeřábů se shodnou maximální nosností, tak i při rozdílné maximální nosnosti. Při nerovnoměrném rozložení zátěže je celková maximální nosnost přiměřeně nižší.
- V tandemovém provozu se ovládací jednotky ABUControl obou jeřábů bezdrátově vzájemně spojí prostřednictvím datového rádiového modulu a vzájemně si přenášejí provozní stavy.
- Při tom se porovnávají příslušné parametry (např. „doba zrychlení“, „brzdná doba“ a „maximální rychlost“) mezi oběma jeřáby a pokud možno se upraví tak, aby byly oba jeřáby kompatibilní.
- Tak se mimo jiné společně vyhodnocují všechny koncové vypínače jízdy na jeřábu a kočce, mezní vypínače zdvihu a pojistka proti přetížení. Jestliže zůstane jeřáb některé z os jeřábu stát, zastaví se i druhý jeřáb ve stejné ose. Ostatními osami jeřábu lze dále pojíždět bez zastávky.
Elektronické vedení stopy (volitelná varianta):
- Elektronické vedení stopy může redukovat jednostranná zatížení a opotřebení okolků pojezdových kol. Vyskytují se například tehdy, když kočka s břemenem v háku stojí na levém nebo pravém konci hlavního nosníku a jeřáb jede.
- Za tímto účelem se změří vzdálenost obou pojezdových kol pojezdového nosníku od jeřábové kolejnice. Jestliže jeřáb běží křivě (např. kvůli jednostrannému zatížení), vyrovná to ABUControl automaticky pomocí rozdílné regulace pohonů pojezdu obou pojezdových nosníků.
- Tak lze výrazně snížit opotřebení okolků a jeřábové dráhy.
Mezní vypínač převodovky:
dolní omezovač zdvihu
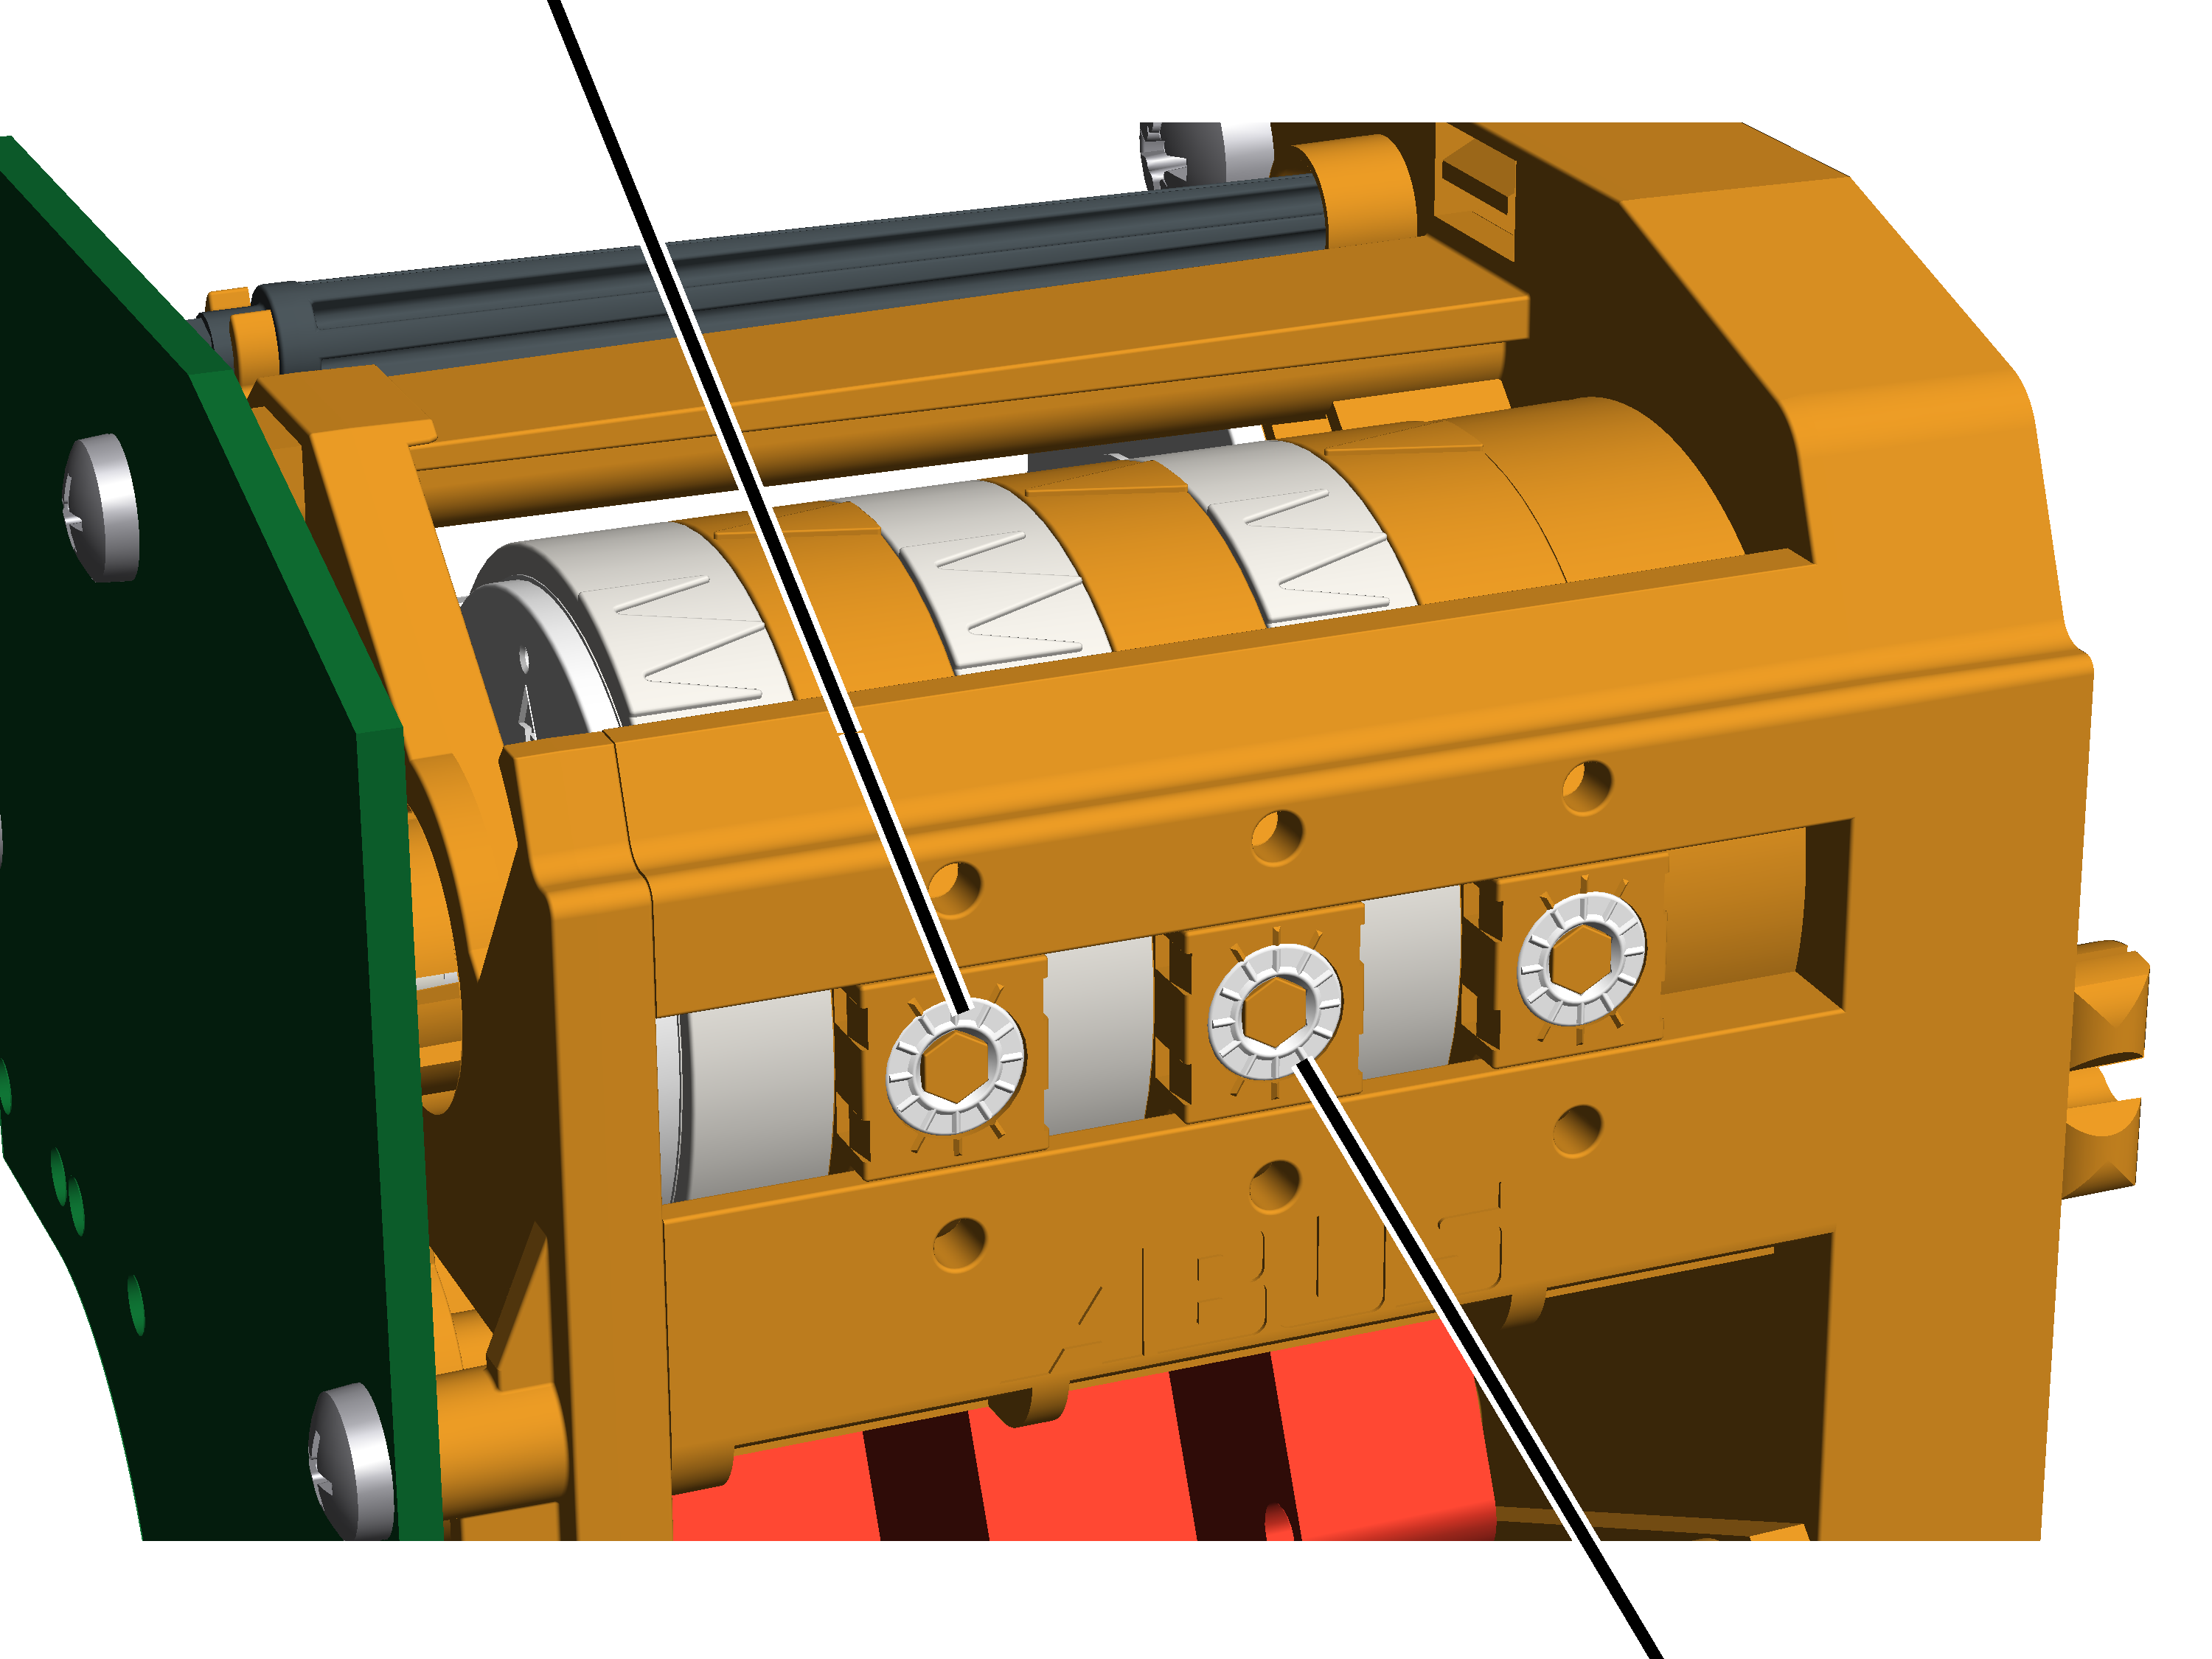
- Lanový kladkostroj má mezní vypínač převodovky, který pracuje jako mechanický mezní vypínač zdvihu. Je přímo propojený s lanovým bubnem. Zajišťuje, že nosný hák nepřejede přes nejvyšší polohu háku nebo nejnižší polohu háku.
- Horní spínací bod se nazývá ‚horní omezovač zdvihu’ (prostřední stavěcí šroub), dolní spínací bod se nazývá ‚dolní omezovač zdvihu’ (levý stavěcí šroub).
- Krátce před tím, než nosný hák dosáhne spínací bod omezovače zdvihu, ABUControl motor zdvihu pomalu zabrzdí. Spínací body omezovače zdvihu se tímto způsobem ovládají pouze pomalou rychlostí zdvihu.
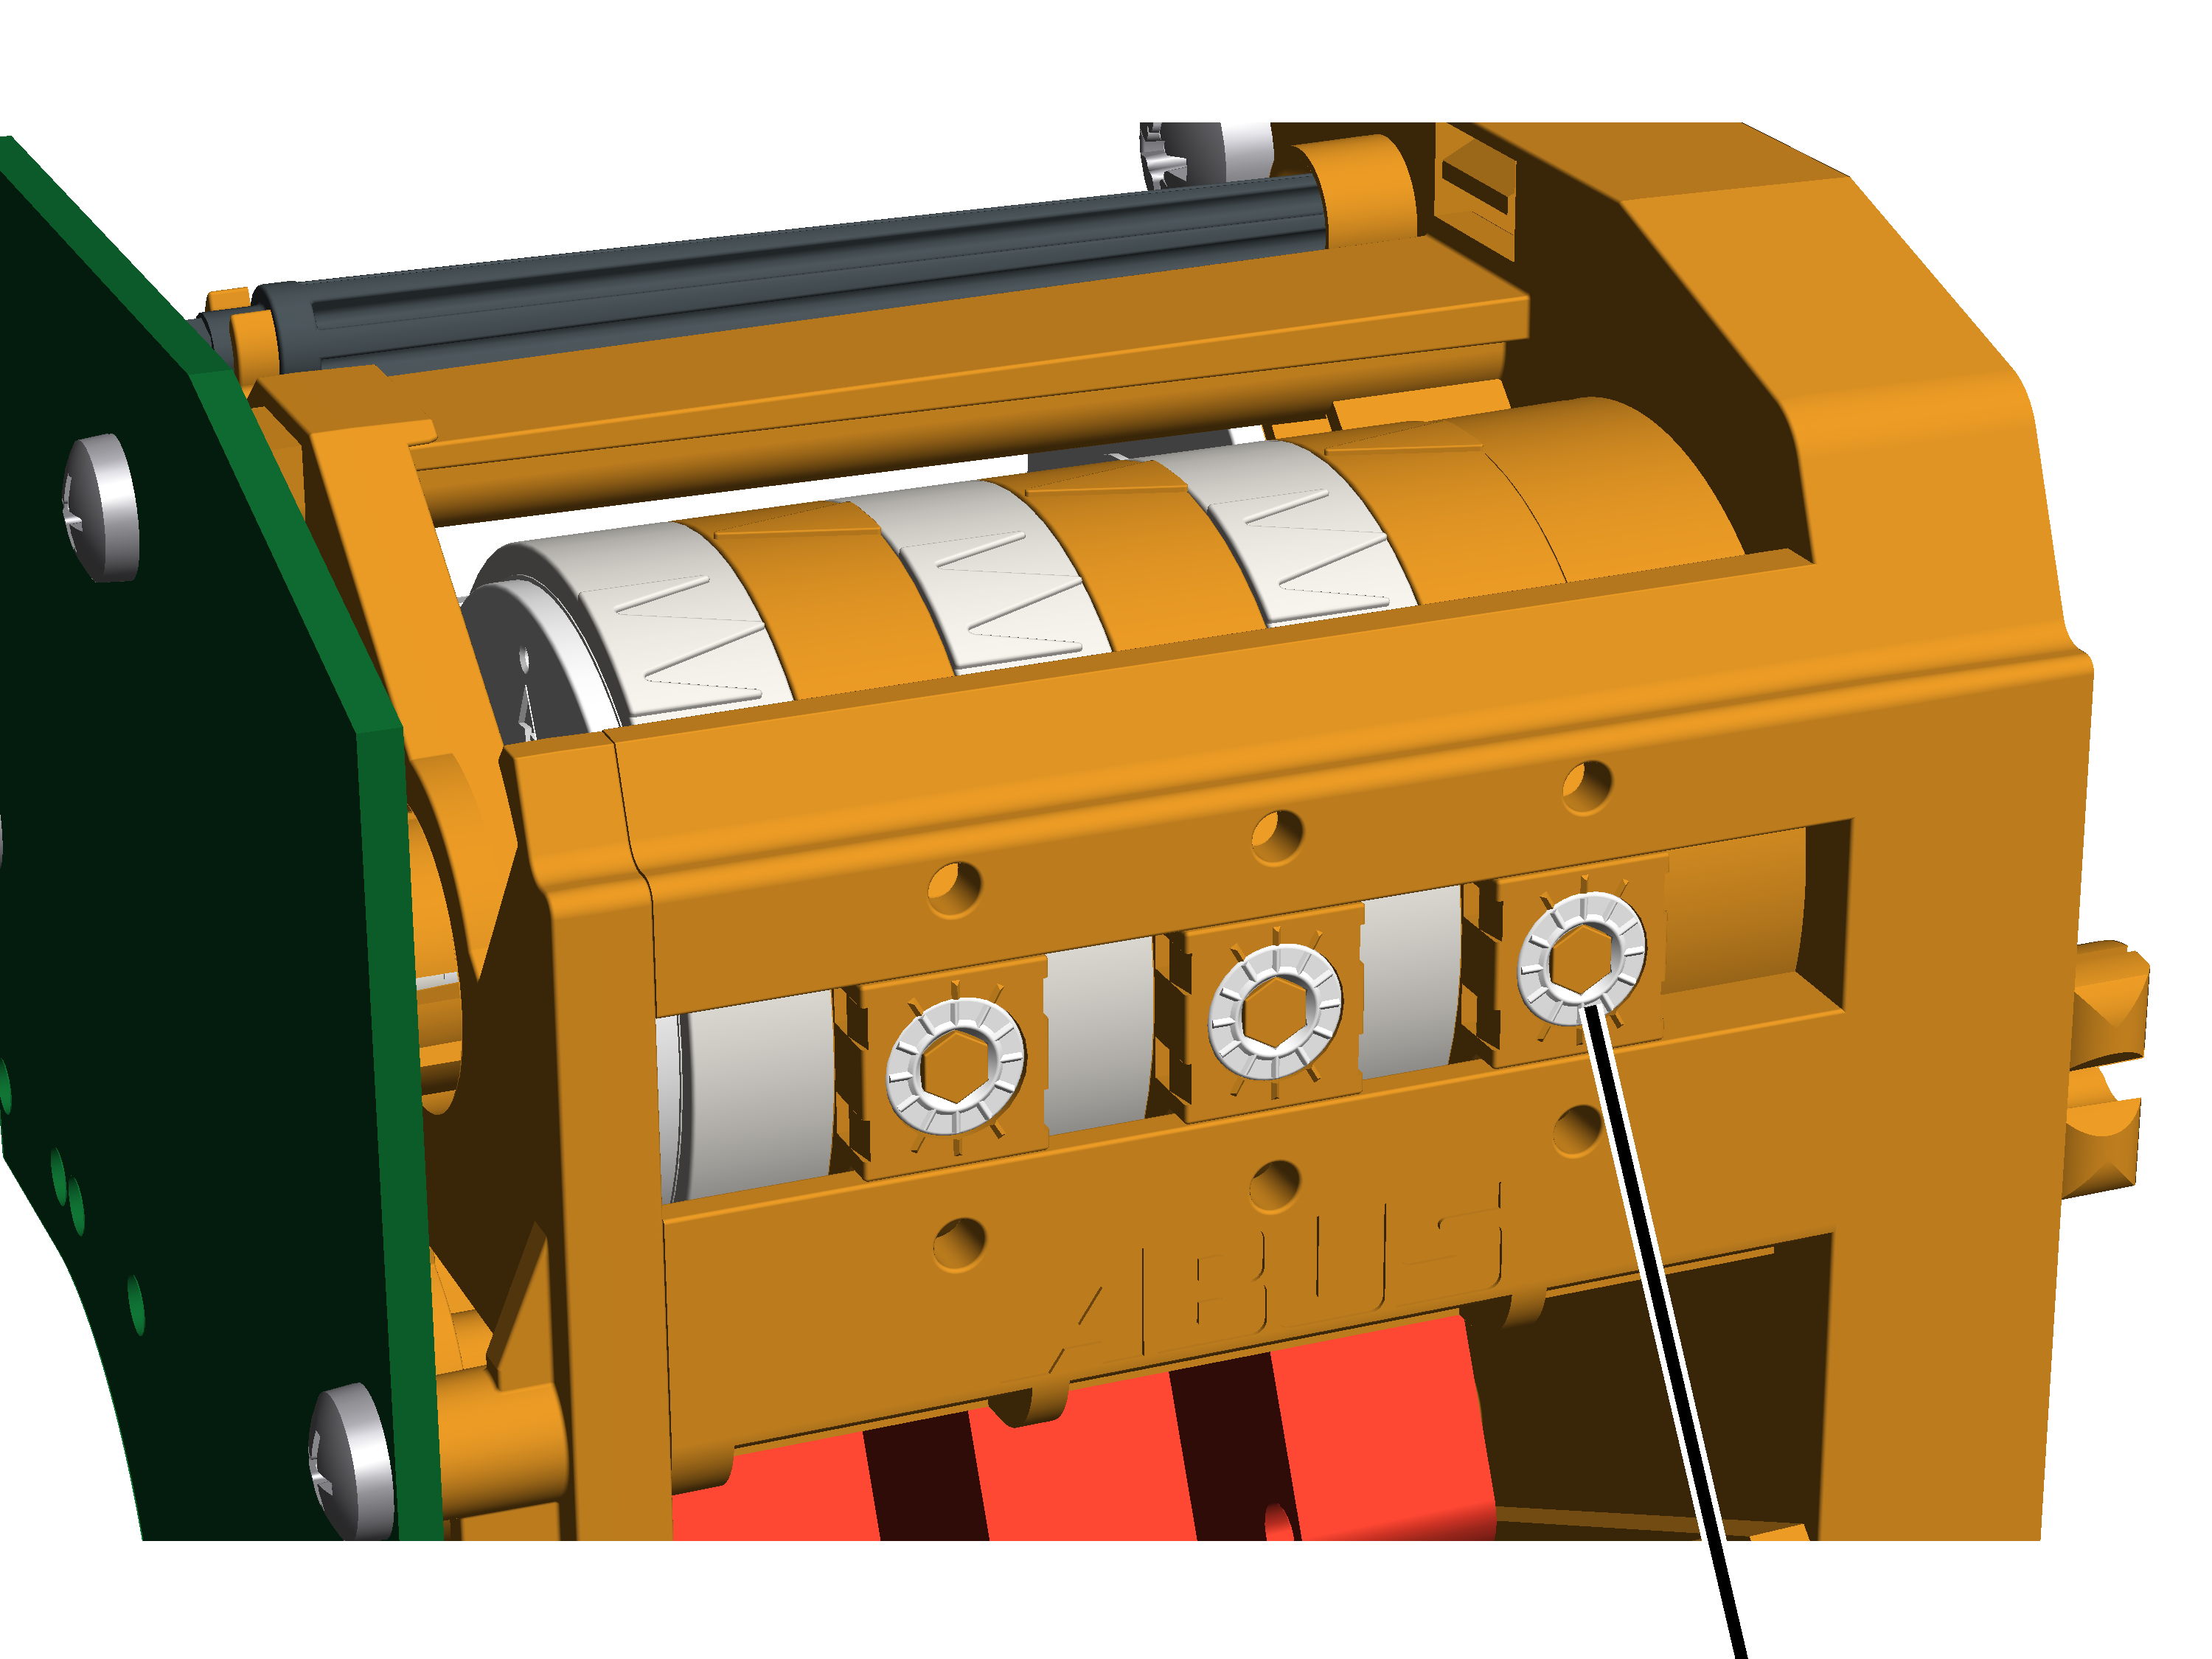
- Pro dodatečné zvýšení bezpečnosti má mezní vypínač převodovky další spínací bod. Nazývá se ‚záložní omezovač’ (pravý stavěcí šroub). Leží nad horním omezovačem zdvihu a slouží jako dodatečný spínací bod při zvedání.
- Pokud by horní omezovač zdvihu selhal a nosný hák proto přejel spínací bod horního omezovače zdvihu, ABUControl celý jeřáb vypne. Záložní omezovač je z výrobního závodu nastaven a zaplombován.
Mezní vypínač převodovky bez provozního najíždění horního omezovače zdvihu:
- Horní omezovač zdvihu se nesmí při provozu najíždět. Jestliže se najede, zůstane nosný hák stát na spínacím bodě horního omezovače zdvihu. Spínací bod záložního omezovače leží nad spínacím bodem horního omezovače zdvihu a v normálním případě jej proto nelze uvést do činnosti.
- Jestliže je mezní vypínač zdvihu chybně nastaven, nebo má technickou závadu, se může stát, že se záložní omezovač přesto uvede v činnost. Pak je nutné záložní omezovač přemostit, aby bylo možné jeřáb opět zapnout. V tomto případě kontaktujte servisní oddělení firmy ABUS. Viz „Servis ABUS“.
Mezní vypínač převodovky s provozním najížděním horního omezovače zdvihu:
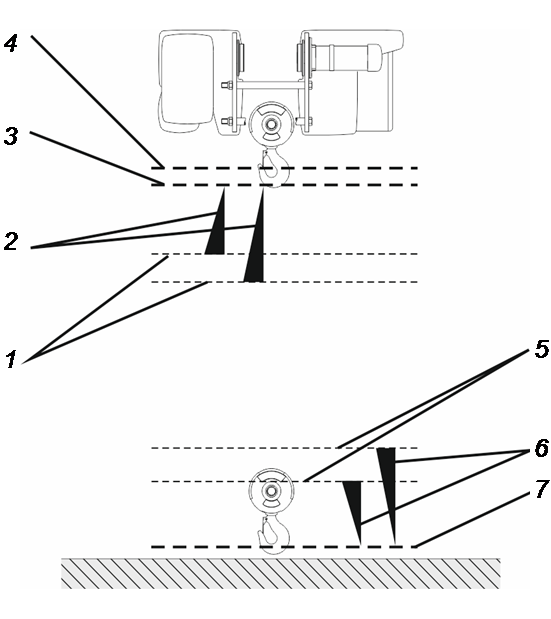
- Jestliže je nutné při provozu najíždět do nejvyšší polohy háku, uvádí se horní omezovač zdvihu do činnosti častěji a může tak selhat. V tomto případě zajišťuje záložní omezovač, aby se jeřáb bezpečně zastavil. Aby bylo možné záložní omezovač pravidelně kontrolovat, má lanový kladkostroj otočný spínač, jímž je možné horní omezovač zdvihu manuálně přemostit a jeřáb po kontrole záložního omezovače manuálně opět zapnout.
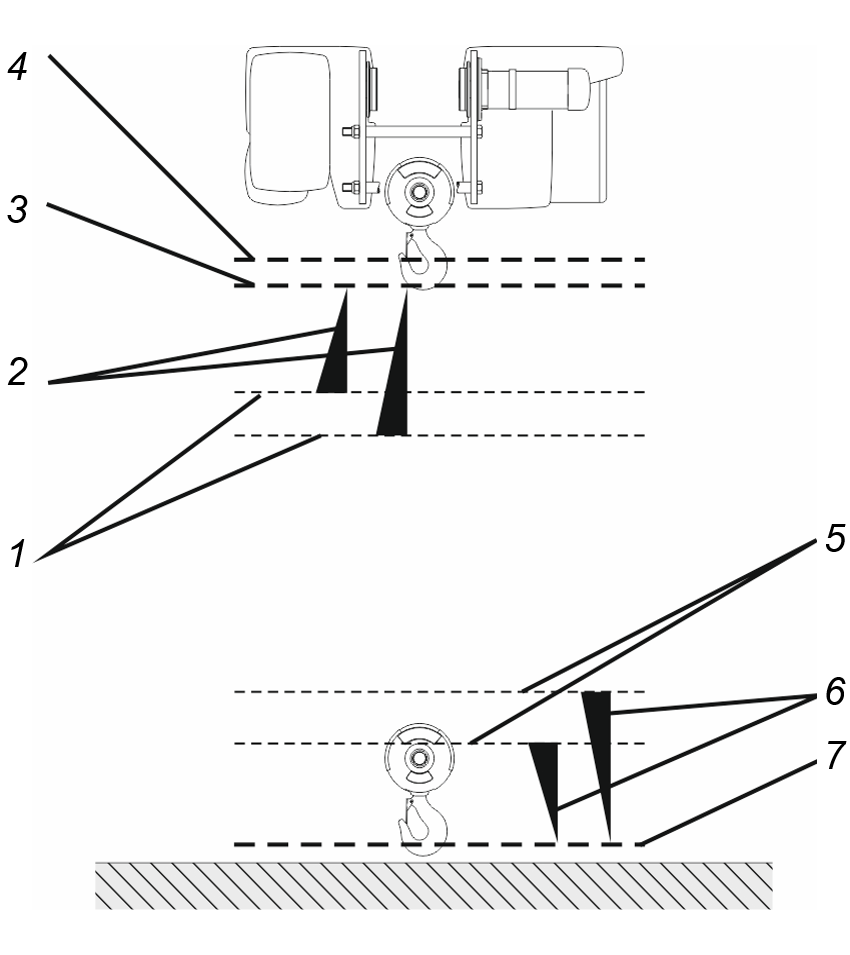
- 1: Krátce před nejvyšší polohou háku začne ABUControl s brzdnou fází pohonu zdvihu. V kterém bodě brzdná fáze začne, to vypočítá ABUControl pokaždé individuálně, v závislosti na aktuální rychlosti zdvihu. Jestliže nosný hák jede nahoru rychle, začíná brzdná fáze dříve. Jestliže jede nosný hák pomalu, začíná brzdná fáze později.
V určitých případech (např. u traverz) lze použít speciální mezní vypínač zdvihu. Začátek brzdné fáze se pak nepočítá individuálně, nýbrž leží na stanoveném spínacím bodě.
- 2: Brzdná fáze. Jak silná nebo mírná brzdná fáze je, to lze nastavit v rozhraní KranOS.
- 3: Spínací bod horního omezovače zdvihu. Jestliže je uveden v činnost, zůstane nosný hák stát. Díky individuálnímu začátku brzdné fáze a nastavitelné síle brzdné fáze zvedá nosný hák krátce před dosažením horního omezovače zdvihu už jenom pomalou rychlostí zdvihu.
- 4: Spínací bod záložního omezovače. Jestliže se uvede v činnost, vypne ABUControl celý jeřáb.
- 5: Začátek brzdné fáze, pokaždé vypočítaný individuálně, v závislosti na aktuální rychlosti zdvihu.
- 6: Brzdná fáze.
- 7: Spínací bod dolního omezovače zdvihu.
Prognóza vyřazení lana:
- Prognóza vyřazení lana jednotky ABUControl slouží k výpočtu dosažení nepřípustného opotřebení lana. Vypočítá opotřebení lana a pomáhá osobě provádějící periodickou kontrolu lana tím, že zobrazí úseky lana s největším opotřebením.
- Hlavní příčinou pro opotřebení lana na lanovém kladkostroji je střídání ohybů lana. To je počet ohybů, které určitý úsek lana udělá během času přes jednotlivé lanové kladky na spodní kladnici a traverze s vratnou kladkou a na lanovém bubnu.
Kromě počtu ohybů úseku lana má hmotnost aktuálně zavěšeného břemene podstatný vliv na to, zda při střídání ohybů dojde ke zlomům drátů v právě ohýbaném úseku lana nebo ne.
- V běžném provozu jednotka ABUControl vypočítá, na které pozici se který úsek lana právě nachází. U úseků lana, které právě nabíhají na lanovou kladku nebo z ní, se zavěšená zátěž zohlední jako faktor a uloží se příslušné opotřebení pro tento úsek lana (a připočítá se k již uloženým hodnotám).
- Výpočet dosažení nepřípustného opotřebení lana nenahrazuje periodickou kontrolu lana nebo kontrolu lana jeřábníkem při zahájení práce. Stejně tak se neprodlužují intervaly zkoušek mezi periodickými kontrolami. Vnější poškození (např. mechanická poškození podélným smýkáním lana o předmět) nejsou zohledněna.
Technické údaje
Elektrické připojení: |
|||
|---|---|---|---|
Jmenovité napětí |
380 V |
400 V |
415 V |
Provozní napětí |
370 – 400 V |
375 – 420 V |
380 – 435 V |
Síťová frekvence |
50 Hz |
50 Hz |
50 Hz |
Řídicí napětí |
24 V DC |
24 V DC |
24 V DC |
Elektrické připojení: |
|||
|---|---|---|---|
Jmenovité napětí |
440 V |
460 V |
480 V |
Provozní napětí |
425 – 460 V |
430 – 485 V |
445 – 505 V |
Síťová frekvence |
60 Hz |
60 Hz |
60 Hz |
Řídicí napětí |
24 V DC |
24 V DC |
24 V DC |
Okolní podmínky při provozu: |
|
|---|---|
Okolní teplota |
-5°C až 40°C |
Okolní teplota (při snížené době zapnutí) |
+40°C až +65°C |
Instalační výška |
Do 1000 m n.m. |
Jednotku ABUControl lze použít při snížené době zapnutí a četnosti spínání i při okolní teplotě +40 °C až +65 °C.
Provoz při vyšších okolních teplotách:
Doba zapnutí pohonů podle typového štítku |
Pozměněná doba zapnutí při okolních teplotách |
|---|---|
60 % |
30 % |
50 % |
25 % |
40 % |
20 % |
- Při okolních teplotách +40 °C až +65 °C dobu zapnutí snižte podle údajů v tabulkách.
Provoz ve vyšších nadmořských výškách:
Ve vyšších nadmořských výškách se jeřábů kvůli nižšímu tlaku vzduchu hůře chladí.
- Ve vyšších nadmořských výškách zredukujte dobu zapnutí.
Systémové požadavky na počítač
Aby bylo možné pracovat s rozhraním KranOS, je potřeba počítač (např. laptop, tablet). Zařízení musí splňovat tyto systémové požadavky:
- WLAN adaptér (k vytvoření bezdrátového spojení s ABUControl)
- Běžný internetový prohlížeč (k vyvolání KranOS) s podporou HTML5 a JavaScript. Nejlépe použijte prohlížeč Google Chrom.
- U WLAN adaptéru musí být k dispozici internetový protokol "TCP/IP". IP adresa by se měla nastavovat automaticky (DHCP by mělo být aktivní). V obou případech tomu tak normálně je.
Likvidace součástí jednotky ABUControl
Jestliže se mají součásti jednotky ABUControl zneškodnit:
- Celé ovládání co nejvíce rozložte na jednotlivé součásti.
- Dodržujte místní předpisy pro likvidaci a recyklaci odpadu.
- Součásti roztřiďte a ekologicky zneškodněte podle jednotlivých materiálů:
- Elektronické součásti zneškodněte jako elektronický odpad.
- Vodiče a konektorové spoje zneškodněte jako elektronický odpad.
- Skříň z ocelového plechu zneškodněte jako kovový odpad.
- Plastový kryt a plastové části odevzdejte jako plastový odpad k recyklaci.
Přihlášení do systému KranOS
Aby bylo možné změnit nastavení ABUControl, je nutné vytvořit WLAN spojení mezi ABUControl a počítačem, který podporuje WLAN, aby bylo možné se přihlásit v KranOS.
Přístup ke KranOS (kromě zobrazení provozních dat) je chráněn uživatelským jménem s heslem. Různí uživatelé mají různé uživatelské úrovně. Čím vyšší je uživatelská úroveň, tím více nastavení lze vyvolat a upravit.
V systému ABUControl existují pro přístup do KranOS dvě uživatelské úrovně.
- Uživatelská úroveň [1] je „CUSTOMER“ a zahrnuje oprávnění pouze ke čtení. Umožňuje přístup k diagnostickým a zobrazovacím funkcím. Tato uživatelská úroveň je proto určena především pro obsluhu jeřábu.
- Uživatelská úroveň [2] je „SERVICE“ a zahrnuje oprávnění k provádění nastavení jeřábu. Tato uživatelská úroveň je proto určena pro servisní práce a údržbu.
Provozovatel je odpovědný za rozhodnutí, jakým osobám nebo jakému okruhu osob budou oznámena uživatelská jména (‚CUSTOMER’ a ‚SERVICE’) a příslušná hesla.
Vytvoření WLAN spojení
Obrázky znázorňují WLAN spojení na PC s Windows 10. U jiných operačních systémů, na tabletech nebo chytrých telefonech se WLAN spojení vytváří jinak.
- Laptop umístěte co nejblíže k jeřábu, například postavte ho přímo pod jeřábem.
- Zjistěte sériové číslo jeřábu, se kterým se má vytvořit spojení.
Sériové číslo jeřábu je uvedeno například na nálepce na hlavním nosníku.
- V případě nutnosti: Aktivujte WLAN adaptér na laptopu.
bezdrátová síť jeřábuvstupní pole pro síťový klíč
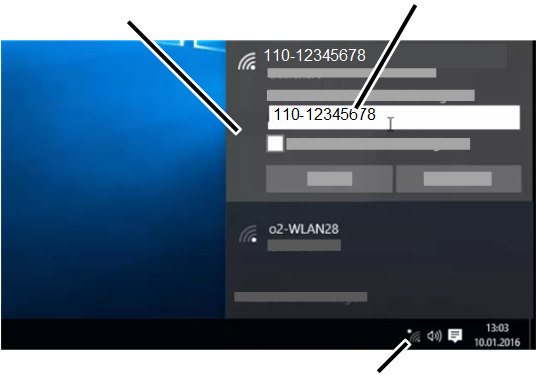
- V systémové liště vpravo dole klikněte na symbol dostupných bezdrátových sítí.
- V seznamu dostupných bezdrátových sítí vyberte bezdrátovou síť s názvem (SSID), který odpovídá sériovému číslu jeřábu, a proveďte připojení.
- Každý jeřáb má vlastní bezdrátovou síť.
- Název sítě (SSID) je shodný se sériovým číslem jeřábu a je jedinečný.
- Jako síťový kód zadejte znovu toto pořadí znaků (s pomlčkou nebo bez ní a/nebo mezerou, přesně jako u názvu sítě (SSID)).
- Laptop se spojí s WLAN jednotky ABUControl.
Přihlášení do KranOS
Adresní řádek s IP adresou pro přístup do KranOS
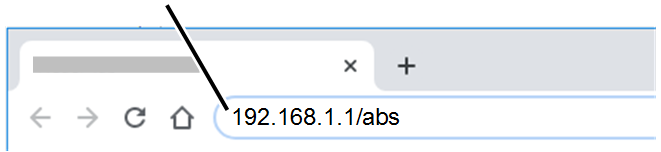
- Na počítači spusťte prohlížeč.
- V adresním řádku prohlížeče zadejte adresu ‚192.168.1.1/abs‘.
U druhého jeřábu ze dvou jeřábů v tandemovém provozu: zadejte: ‚192.168.1.2/abs‘.
- Stiskněte klávesu Enter.
tlačítko „Přihlásit“
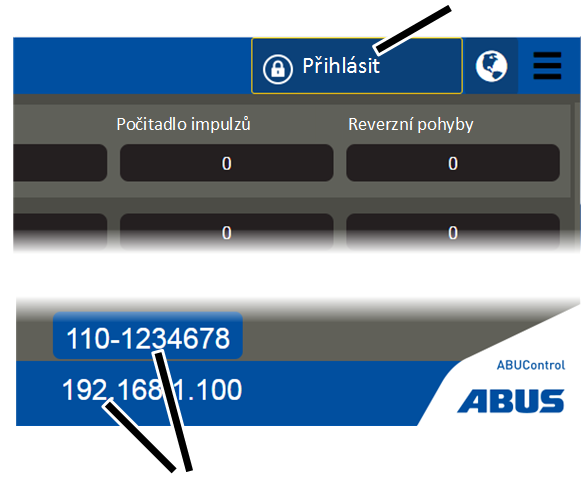
- Objeví se okno „Provozní data“.
Zde je možné vyčíst nejdůležitější provozní údaje jeřábu. Viz „Čtení provozních dat a záznamového zařízení souhrnného zatížení “.
- Zobrazí se IP adresa a sériové číslo jeřábu.
Zde zobrazená IP adresa je IP adresa PLC. Jedná se o jinou IP adresu, než je IP adresa pro přístup do KranOS v prohlížeči.
- Zkontrolujte zobrazenou IP adresu a sériové číslo, a ujistěte se, že bylo vytvořeno spojení se správným jeřábem.
V případě pochybností přejděte v KranOS na jednu z os jeřábu a zkontrolujte, zda se při stisknutém tlačítku v KranOS zobrazí příslušný pohyb. Viz „Zobrazení stavu os jeřábu“.
- Klikněte na tlačítko „Přihlásit“.
Přihlášení do KranOS
vstupní pole „Heslo“vstupní pole „Uživatel“
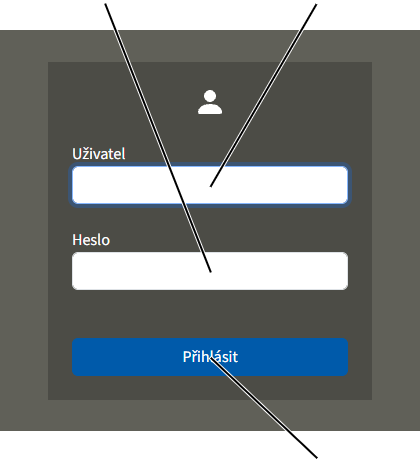
- Objeví se okno „Přihlásit“ rozhraní KranOS.
- Použijte velká písmena a zadejte uživatelské jméno:
- Uživatelské jméno pro uživatelskou úroveň [1]: ‚CUSTOMER’
- Uživatelské jméno pro uživatelskou úroveň [2]: ‚SERVICE’
- Zadejte heslo:
- Heslo pro uživatelskou úroveň [1]: ‚CUSTOMER’ (výchozí heslo)
Výchozí heslo pro uživatele „CUSTOMER“ lze v případě potřeby po přihlášení změnit.
- Heslo pro uživatelskou úroveň [2]: ‚SERVICE’ (výchozí heslo pro první přihlášení)
Výchozí heslo pro uživatele ‚SERVICE’ lze v případě potřeby změnit. Kromě toho je nutné ho změnit po prvním přihlášení. Viz „Změna hesla pro KranOS“.
- Klikněte na „Přihlásit“.
- Objeví se úvodní okno.
Upozornění:
Jestliže se na rozhraní KranOS po dobu 30 minut nepracuje, uživatel je automaticky odhlášen.
Není-li navázáno spojení s PLC:
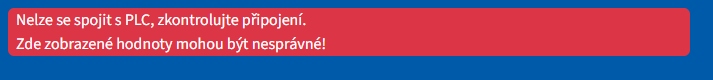
- Je-li spojení s PLC přerušeno, například v důsledku poškozeného nebo odpojeného kabelu, není přihlášení do systému KranOS možné.
- Zobrazí se varování „Nelze se spojit s PLC, zkontrolujte připojení. Zde zobrazené hodnoty mohou být nesprávné.“
Spojení mezi KranOS a PLC
Spojení mezi KranOS a PLC se zobrazuje v úvodním okně.
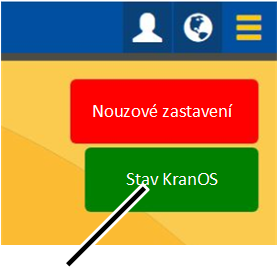
- Textové pole „Stav KranOS“ zobrazuje stav spojení KranOS s PLC:
- Textové pole je podbarvené zeleně: je navázáno spojení.
- Textové pole je podbarvené červeně: spojení je přerušeno. KranOS je možné používat, zobrazené hodnoty ale nemusí být správné.
Obnovení spojení:
- Na počítači zavřete prohlížeč.
- Znovu otevřete prohlížeč.
- Přihlaste se opět do KranOS. Viz „Přihlášení do KranOS“.
Vymažte mezipaměť prohlížeče na počítači:
Prohlížeč v mezipaměti (cache) ukládá údaje o již navštívených stránkách. To obvykle zrychluje přístup k internetovým stránkám. U KranOS to však může vést k problémům se zobrazením. Proto by se měla mezipaměť vymazat.
- V prohlížeči „Google Chrome“: stiskněte Ctrl + Shift + Delete.
- Mezipaměť se vymaže a připojení se obnoví při příštím vyvolání KranOS.
Ovládání KranOS
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚SERVICE’ (uživatelská úroveň [2]) nebo ‚CUSTOMER’ (uživatelská úroveň [1]).
- Přihlaste se do KranOS jako uživatel ‚CUSTOMER’ (uživatelská úroveň [1]) nebo ‚SERVICE’ (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
Zobrazení v KranOS
Po přihlášení:
tlačítko „zpět“menu „Uživatel“
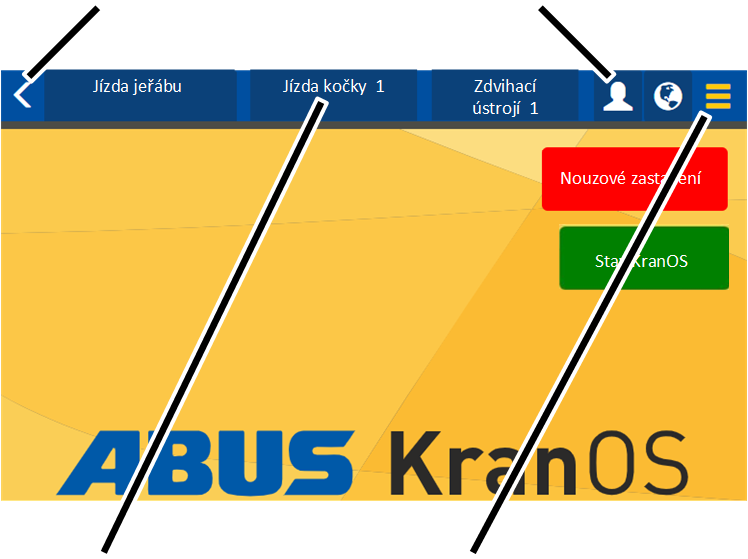
- Hlavní menu:
Zde je možné pro každou osu jeřábu (jízda jeřábu, jízda kočky, zdvihací ústrojí) zvolit příslušné okno. Zobrazí se pouze osy jeřábu, které jsou u jeřábu skutečně k dispozici.
- Menu „Nastavení“ (tři vodorovné pruhy).
Tři žluté pruhy: Zde se objeví menu s položkami odpovídajícími aktuálnímu oknu.
Tři černé pruhy: K aktuálnímu oknu nejsou k dispozici žádné položky menu.
- Tlačítko „zpět“ (žlutá šipka):
Zde je možné přepnout zpět do předchozího zobrazeného okna.
- Menu „Uživatel“ (bílá postava):
Zde se objeví menu s položkami, které se týkají přihlášeného uživatele:
Změna hesla: viz „Změna hesla pro KranOS“.
Odhlášení: Viz „Odhlášení z KranOS“.
V jednom z oken:
textové pole a vstupní poletlačítko (modře podbarvené)
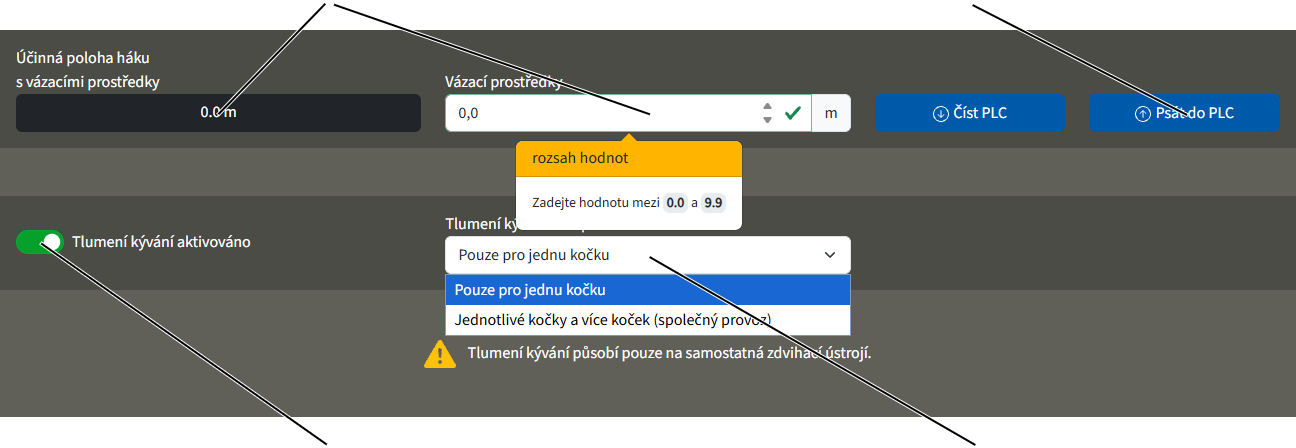
- Výběrové pole (bíle podbarvené): Zde je možné ze seznamu vybrat předzadanou hodnotu. Viz „Výběr hodnoty“.
- Vstupní pole (bíle podbarvené): Zde je možné zadávat číselné hodnoty. Viz „Zadání hodnoty“.
- Textové pole (tmavě podbarvené): Zde se zobrazují číselné hodnoty. Nelze je měnit.
- Tlačítko (modře podbarvené): Na tlačítka je možné kliknout. Vedou k dalšímu oknu nebo vykonají akci.
hlavní menu (osy jeřábu)
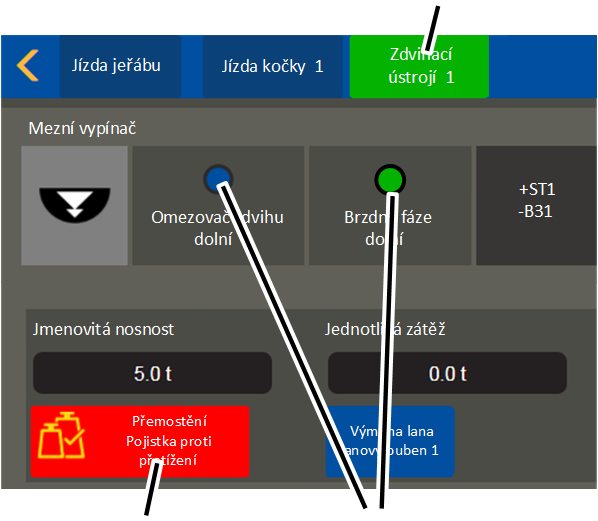
- Hlavní menu (osy jeřábu) (podbarvené modře nebo zeleně).
- Řídicí signály (modře nebo zeleně):
Svorka nebo zařízení je podbarvené zeleně: Je k dispozici napětí nebo nedošlo k najetí omezovače pohybu.
Svorka nebo zařízení je podbarvené modře: Není k dispozici napětí nebo došlo k najetí omezovače pohybu.
- Tlačítko (podbarvené červeně): Tlačítka s bezpečnostními funkcemi (např. Přemostění Pojistka proti přetížení) se podbarví červeně, jakmile jsou zapnutá (aktivní).
Vyvolání a ukončení menu a položek menu
Vyvolání menu a položek menu:
položka menu pro osu jeřábu "jízda jeřábu"
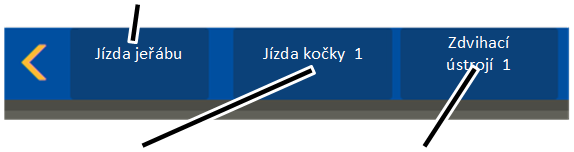
- V hlavním menu klikněte na položku menu pro požadovanou osu jeřábu.
Zobrazí se pouze položky menu pro osy jeřábu, které jsou u jeřábu skutečně k dispozici (např. kočka 2).
zvolená položka menu (osa jeřábu)menu „Nastavení“
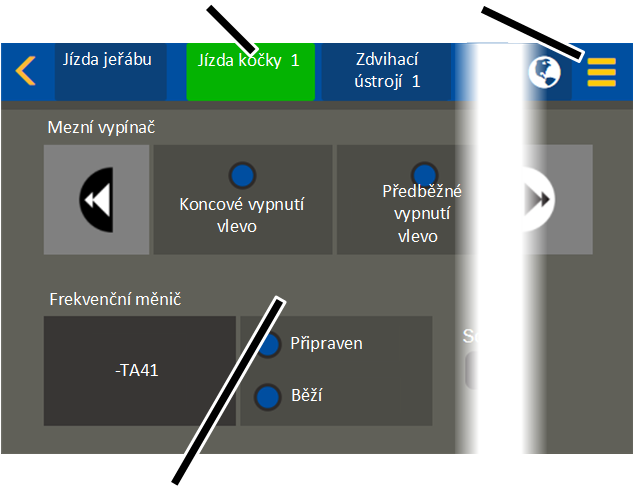
- Vybraná položka menu (osa jeřábu) se podbarví zeleně.
- V oblasti zobrazení se zobrazí příslušný obsah.
- Jestliže k vybrané položce menu (osa jeřábu) existují další položky menu: Menu „Nastavení“ je žluté.
Přechod do jiného menu:
další položky menu (osy jeřábu)
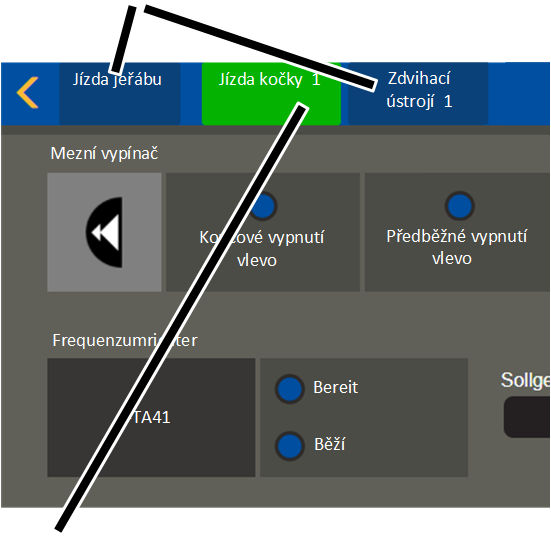
- V hlavním menu klikněte na některou další položku menu (osy jeřábu).
- Nově vybraná položka menu (osa jeřábu) se podbarví zeleně.
- V oblasti zobrazení se zobrazí příslušný obsah.
hlavní menu jako výběrové pole
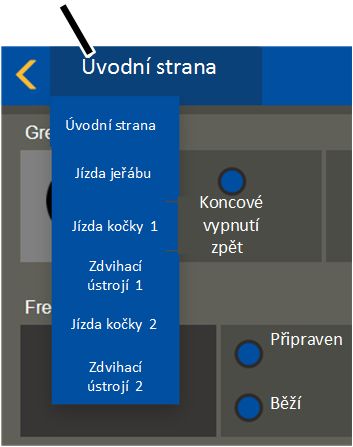
- Na menších displejích (např. na menším tabletovém počítači) je hlavní menu pro osy jeřábu zobrazeno jako výběrové pole.
- Klikněte na tlačítko „Úvodní strana“.
Jestliže je místo úvodní strany vyvolána jiná osa jeřábu, zobrazí se na tlačítku.
- Zobrazí se hlavní menu s osami jeřábu.
- Klikněte na položku menu pro požadovanou osu jeřábu.
Vyvolání nastavení:
menu „Nastavení“
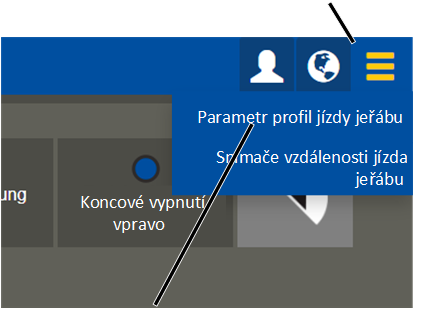
- Klikněte na menu „Nastavení“.
- Objeví se menu s položkami odpovídajícími aktuálnímu oknu.
Návrat do předchozího menu:
- Klikněte na tlačítko „zpět“.
- KranOS se vrátí k předchozí zobrazené položce menu.
Návrat do úvodního okna:
- V závislosti na zobrazeném okně: Jednou nebo víckrát klikněte na tlačítko „zpět“.
- Objeví se úvodní okno.
Zadání hodnoty
U některých funkcí lze zadat číselné hodnoty.
V okně se zobrazí bíle podbarvené vstupní pole:
vstupní pole se žlutým rámečkem a zeleným háčkemvstupní pole se žlutým rámečkem a červeným vykřičníkem
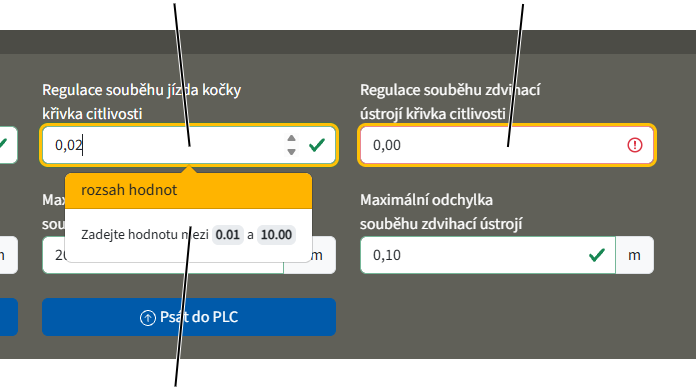
- Klikněte na vstupní pole.
- Zobrazí se tlačítka se šipkami pro změnu hodnot.
- Pod vstupním polem se v případě potřeby zobrazí rozsah hodnot s minimálně a maximálně přípustnou hodnotou.
- Zadejte požadovanou hodnotu pomocí klávesnice nebo ji zvětšete nebo zmenšete pomocí tlačítek se šipkami.
- Pokud je nová hodnota v povoleném rozsahu hodnot, zobrazí se vedle vstupního pole zelený háček.
- Vedle vstupního pole se zobrazí červený křížek, pokud nová hodnota leží mimo povolený rozsah. Vstupní pole je navíc zvýrazněno červeným podbarvením.
- Pokud byla hodnota změněna, kolem vstupního pole se zobrazí žlutý rámeček.
Hodnota ještě není uložena v ABUControl. Viz „Uložení hodnot v ABUControl“.
Výběr hodnoty
U některých funkcí lze hodnoty (např. různá nastavení) vybrat z výběrového pole.
výběrové pole
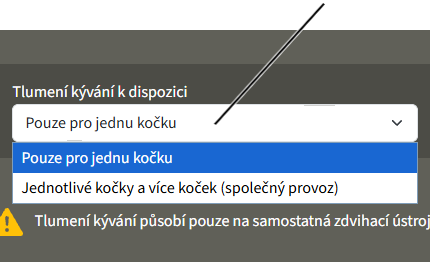
- V oblasti zobrazení se objeví výběrové pole s malou šipkou dolů.
- Ve výběrovém poli se zobrazí aktuálně vybraná hodnota.
- Klikněte na výběrové pole.
- Pod výběrovým polem se zobrazují možné hodnoty.
- Klikněte na požadovanou hodnotu.
- Výběrové pole se zabalí a nová hodnota se převezme.
- Pokud byla hodnota změněna, kolem vstupního pole se zobrazí žlutý rámeček.
Hodnota ještě není uložena v ABUControl. Viz „Uložení hodnot v ABUControl“.
Uložení hodnot v ABUControl
Po zadání nebo výběru jedné nebo více hodnot v jednom okně je nutné hodnoty přenést do jednotky ABUControl.
Pokaždé, když se vyvolá okno, načtou se z ABUControl a zobrazí aktuálně nastavené hodnoty. Jestliže se zadají nebo vyberou hodnoty, ale neuloží se, při dalším vyvolání okna se zobrazí opět původní hodnoty, které jsou ještě v ABUControl uloženy.
Po zadání nebo výběru nových hodnot:
vstupní pole se žlutým rámečkem
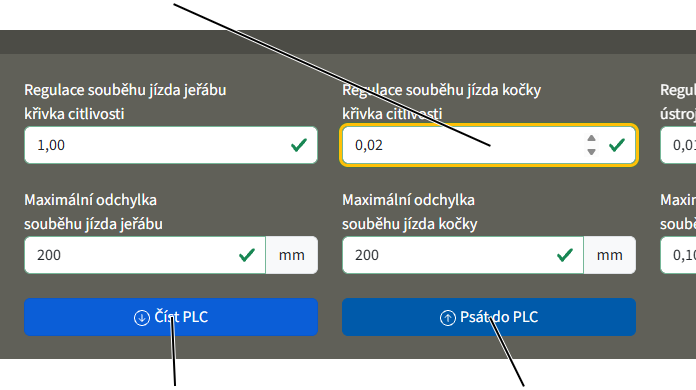
- Pokud byla hodnota změněna, kolem vstupního pole se zobrazí žlutý rámeček nebo se zobrazí výběrové pole.
Změna dalších hodnot:
- Stisknutím klávesy TAB přeskočíte na další vstupní pole nebo výběrové pole.
Zde lze změnit další hodnoty, jak je popsáno výše.
- Nové hodnoty se ještě neuloží.
Uložení jednotlivých nebo všech hodnot:
- Stiskněte klávesu ENTER.
nebo
Klikněte na tlačítko „Psát do PLC“.
- Zobrazí se hlášení „Zpracování…“.
- Na obrazovce se ve středu objeví zelený háček.
- Nové hodnoty se se uloží v ABUControl.
V některých oknech je několik tlačítek „Číst PLC“ a „Psát do PLC“. Tlačítka pak platí pro oblast, která je barevně sdružená (různými stupni šedé barvy).
Jestliže se nemají hodnoty uložit:
- Klikněte na tlačítko „Číst PLC“.
- Opět se zobrazí původní hodnoty, které jsou ještě v ABUControl uloženy.
Pokud je jedna nebo více hodnot při ukládání neplatných:
- Vedle vstupního pole se zobrazí červený křížek, pokud nová hodnota leží mimo povolený rozsah. Vstupní pole je navíc zvýrazněno červeným podbarvením.
- Zobrazí se chybové hlášení.
Záleží na použitém prohlížeči, jak chybové hlášení vypadá.
- Pokud je při ukládání neplatná co i jen jedna hodnota, neuloží se všechny hodnoty na aktuální stránce.
Při ukládání se na obrazovce ve středu objeví červený křížek.
- Při ukládání hodnot se vyskytla chyba.
- Znovu nahrajte aktuální stránku.
- Zadejte znovu požadované hodnoty.
- Klikněte na tlačítko „Psát do PLC“.
- Pokud problém přetrvává, obnovte spojení mezi KranOS a PLC. Viz „Spojení mezi KranOS a PLC“.
Odhlášení z KranOS
Jestliže se na rozhraní KranOS po dobu 30 minut nepracuje, uživatel je automaticky odhlášen.
K ručnímu odhlášení.
menu „Uživatel“položka menu „Odhlásit“
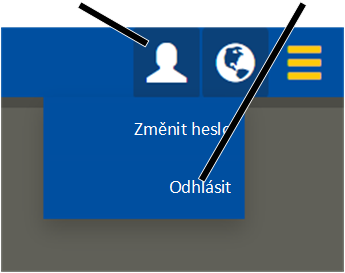
- Klikněte na menu „Uživatel“.
- Objeví se menu.
- Klikněte na položku menu „Odhlásit“
- Uživatel je odhlášen.
- Objeví se okno „Provozní data“.
Změna hesla pro KranOS
Výchozí heslo ‚SERVICE’ pro uživatele ‚SERVICE’ (uživatelská úroveň [2]) lze v případě potřeby změnit; kromě toho musí být po prvním přihlášení změněno. Výchozí heslo ‚CUSTOMER’ pro uživatele ‚CUSTOMER’ (uživatelská úroveň [1]) lze v případě potřeby změnit.
Nové heslo by měl provozovatel bezpečně uchovávat (např. v servisní knize v rozvaděči jeřábu, resp. kočky) a sdělovat je pouze příslušnému okruhu osob.
Přehled: Navigace v KranOS |
|---|
Uživatel ‚CUSTOMER’ nebo ‚SERVICE’ 🡪 „Uživatel“ 🡪 „Změnit heslo“ |
- Přihlaste se do KranOS jako uživatel ‚CUSTOMER’ (uživatelská úroveň [1]) nebo ‚SERVICE’ (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- Klikněte na menu „Uživatel“.
- Objeví se menu.
- Klikněte na položku menu „Změnit heslo“.
vstupní pole „Nové heslo“vstupní pole „Staré heslo“
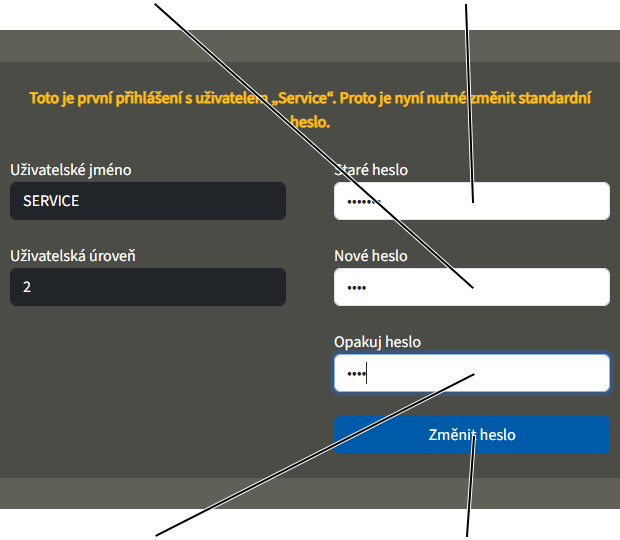
- Objeví se okno „Změnit heslo“.
- Ve vstupním poli „Staré heslo“ zadejte dosavadní heslo.
- Ve vstupním poli „Nové heslo“ zadejte nové heslo.
- Ve vstupním poli „Opakuj heslo“ zadejte pro potvrzení znovu nové heslo.
- Klikněte na tlačítko „Změnit heslo“.
- Heslo se změní.
Upozornění:
Změněné heslo uložte na vhodném místě (např. v servisní knize v rozvaděči jeřábu, resp. kočky). Výchozí heslo ‚SERVICE’ již neplatí, pokud se heslo měnilo. Jestliže změněné heslo zapomenete, může heslo resetovat servisní oddělení firmy ABUS. Viz „Servis ABUS“.
Upozornění:
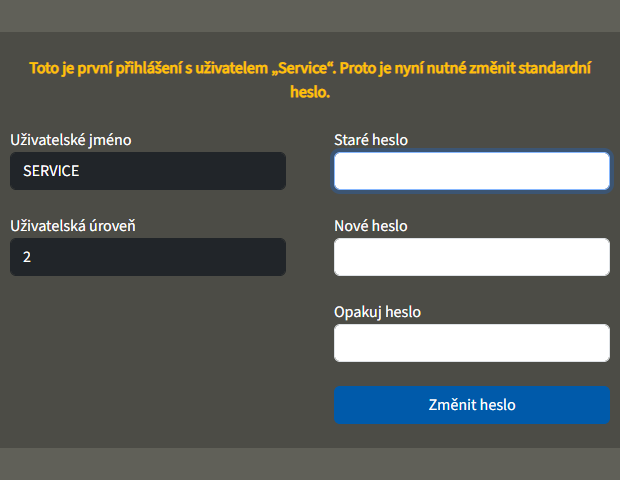
Při prvním přihlášení uživatele ‚SERVICE’ se automaticky zobrazí okno „Změnit heslo“ s doplňujícím upozorněním, že heslo musí být změněno.
Dokud nebude heslo změněno, není možný další přístup do systému KranOS.
Nastavení jazyka
Standardně se KranOS a hlášení na maticovém LED displeji zobrazují v němčině. Při přihlášení do KranOS lze jazyk změnit.
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Může být přihlášen uživatel ‚CUSTOMER’ (uživatelská úroveň [1]) nebo ‚SERVICE’ (uživatelská úroveň [2]). Přístup je ale možný i bez přihlášení (uživatelská úroveň [0]).
Nastavit jazyk
- Klikněte na tlačítko „Jazyk“ (glóbus).
- Zobrazí se seznam s dostupnými jazyky.
- Zvolte požadovaný jazyk.
- KranOS a hlášení na maticovém LED displeji se přemění na zvolený jazyk.
Přehled menu
Položka menu |
Položka menu |
Položka menu |
Funkce |
Uživatelská úroveň |
Viz |
|---|---|---|---|---|---|
Po přihlášení |
„Provozní data“ |
Vyčíst provozní data |
Žádná |
„Čtení provozních dat a záznamového zařízení souhrnného zatížení “. |
|
Vyčíst záznamové zařízení souhrnného zatížení |
Žádná |
||||
Vyčíst IP adresu jeřábu |
Žádná |
||||
„Přihlásit“ |
Přihlásit se jako uživatel do KranOS |
Žádná |
|||
Úvodní okno |
„Provozní data“ |
Vyčíst provozní data |
Customer [1] Service [2] |
„Čtení provozních dat a záznamového zařízení souhrnného zatížení “. |
|
Vyčíst záznamové zařízení souhrnného zatížení |
Customer [1] Service [2] |
||||
„Diagnóza PLC“ |
Zobrazit informace o verzi |
Customer [1] Service [2] |
|||
Zobrazit soubor protokolu |
Customer [1] Service [2] |
||||
Znovu spustit jeřáb |
Service [2] |
||||
„Diagnóza sběrnice“ |
Zobrazit diagnózu sítě sběrnice |
Customer [1] Service [2] |
|||
„Diagnóza dodatečné PLC“ |
Zobrazit chybové a spínací stavy dodatečné PLC |
Customer [1] Service [2] |
|||
Nastavit číslo provozních režimů |
Service [2] |
||||
„Diagnóza řetězce kroků PLC“ |
Zobrazit postup řetězců kroků PLC |
Customer [1] Service [2] |
|||
„Nastavit čas PLC“ |
Nastavit datum a čas PLC |
Service [2] |
|||
„SD karta PLC“ |
Zálohování dat, obnova |
Service [2] |
|||
„Profil pohybu“ |
Vybrat profil pohybu |
Service [2] |
|||
Nastavit individuální ovládání |
Customer [1] Service [2] |
Položka menu |
Položka menu |
Položka menu |
Funkce |
Uživatelská úroveň |
Viz |
|---|---|---|---|---|---|
Nastavit regulaci souběhu |
Service [2] |
||||
Nastavit parametry pro vedení háku a centrování háku |
Service [2] |
||||
Nastavení sklonoměru |
Service [2] |
||||
Resetovat frekvenční měnič na tovární nastavení a znovu změřit motor zdvihu |
Service [2] |
„Resetování frekvenčního měniče a nové proměření motoru zdvihu“. |
|||
Nově nastavit parametry frekvenčního měniče |
Service [2] |
||||
Přemostit koncové vypínače jízdy a omezovače zdvihu |
Service [2] |
„Dočasné přemostění koncových vypínačů jízdy a omezovačů zdvihu“. |
|||
Změnit směr jízdy jeřábu a směr jízdy kočky |
Service [2] |
||||
Ovládání profilu haly (pomocí profilu jízdy jeřábu) |
Vytvořit, naučit, kopírovat, upravit a smazat překážku |
Service [2] |
|||
Vybrat a zobrazit překážku |
Customer [1] Service [2] |
||||
„Spínací body závislé na zátěži“ |
Nastavit spínací body závislé na zátěži |
Service [2] |
|||
Nastavit jištění proti volnému lanu |
Service [2] |
||||
Polohovací ovládání |
Upravit polohy lineárního polohovacího ovládání. |
Service [2] |
|||
Nastavit výchozí hodnoty tolerance pro polohovací ovládání |
Service [2] |
||||
Vypočítat délku jeřábové dráhy |
Service [2] |
Položka menu |
Položka menu |
Položka menu |
Funkce |
Uživatelská úroveň |
Viz |
|---|---|---|---|---|---|
Osa jeřábu "jízda jeřábu" |
Zobrazit aktuální polohy mezních vypínačů |
Customer [1] Service [2] |
|||
Zobrazit stav frekvenčního měniče |
Customer [1] Service [2] |
||||
Zobrazit polohy spínačů profilu haly |
Customer [1] Service [2] |
||||
Zobrazit stav kontroly vzdálenosti jeřábu a kontrolu vzdálenosti jeřábu v závislosti na zátěži |
Customer [1] Service [2] |
||||
„Parametr profil jízdy jeřábu“ |
Nastavit rychlosti |
Service [2] |
„Nastavení rozšířených parametrů pro profily jízdy (profil jízdy jeřábu, profil jízdy kočky)“. |
||
Nastavit brzdnou dobu a dobu zrychlení |
Service [2] |
||||
Nastavit rychlost textu indikátoru zatížení |
Service [2]] |
||||
Nastavit dílčí zatížení |
Service [2] |
||||
Nastavit směr otáčení křížových pákových spínačů pro profil haly |
Service [2] | ||||
„Snímače vzdálenosti jízda jeřábu“ |
Aktivovat režim učení koncové vypnutí |
Service [2] |
|||
Aktivovat režim učení předběžné vypnutí |
Service [2] |
||||
Nastavit délku hlavního nosníku a jeřábové dráhy |
Service [2] |
||||
Osa jeřábu "jízda kočky" |
Zobrazit aktuální polohy mezních vypínačů |
Customer [1] Service [2] |
|||
Zobrazit stav frekvenčního měniče |
Customer [1] Service [2] |
||||
Zobrazit stav kontroly vzdálenosti jeřábu a kontrolu vzdálenosti jeřábu v závislosti na zátěži |
Customer [1] Service [2] |
||||
Jízda jeřábu bezpečnostní PLC |
Zobrazit chybové a spínací stavy bezpečnostní PLC |
Customer [1] Service [2] |
|||
Testovací režim Bezpečné zastavení (STO) |
Service [2] |
||||
Zobrazit polohy spínačů profilu haly |
Customer [1] Service [2] |
Položka menu |
Položka menu |
Položka menu |
Funkce |
Uživatelská úroveň |
Viz |
|---|---|---|---|---|---|
„Parametr profil jízdy kočky“ |
Nastavit rychlosti |
Service [2] |
„Nastavení rozšířených parametrů pro profily jízdy (profil jízdy jeřábu, profil jízdy kočky)“. |
||
Nastavit brzdnou dobu a dobu zrychlení |
Service [2] |
||||
Nastavit rychlost textu indikátoru zatížení |
Service [2] |
||||
Nastavit směr otáčení křížových pákových spínačů pro profil haly |
Service [2] |
||||
„Snímače vzdálenosti jízda kočky“ |
Aktivovat režim učení koncové vypnutí |
Service [2] |
|||
Aktivovat režim učení předběžné vypnutí |
Service [2] |
||||
Osa jeřábu "zdvihací ústrojí" |
Zobrazit aktuální polohy mezních vypínačů |
Customer [1] Service [2] |
|||
Zobrazit stav frekvenčního měniče |
Customer [1] Service [2] |
||||
Zobrazení zatížení |
Customer [1] Service [2]] |
||||
Aktivovat přemostění přetížení |
Service [2] |
||||
Aktivovat výměnu lana |
Service [2]] |
„Výměna lana“. |
|||
„Otočný snímač“ |
Nastavit adresu zařízení |
Service [2] |
|||
Referencovat otočný snímač absolutních hodnot |
Service [2] |
||||
Resetovat chybu |
Service [2] |
||||
„Parametr profil zdvihu“ |
Nastavit rychlosti |
Service [2] |
|||
Nastavit brzdnou dobu a dobu zrychlení |
Service [2] |
||||
Nastavit systém měření zátěže |
Service [2] |
||||
Zobrazit délku lana |
Service [2] |
||||
Nastavit měření motoru zdvihu |
Service [2] |
Položka menu |
Položka menu |
Položka menu |
Funkce |
Uživatelská úroveň |
Viz |
|---|---|---|---|---|---|
Nastavit max. pojezdovou rychlost pro jízdu jeřábu a jízdu kočky při vedení háku a centrování háku |
Service [2] |
||||
Nastavit max. vychýlení pro jízdu jeřábu a jízdu kočky při ochraně proti šikmému tahu |
Service [2] |
||||
„Parametr tlumení kývání“ |
Nastavit vázací prostředky |
Customer [1] Service [2] |
|||
Zobrazit délku lana |
Service [2] |
||||
Zapnout a vypnout tlumení kývání |
Service [2] |
||||
Nastavit dostupnost tlumení kývání pro více koček |
Service [2] |
||||
„Parametre sklonoměr“ |
Kalibrovat sklonoměr |
Service [2] |
|||
„Parametr dosažení nepřípustného opotřebení“ |
Prohlédnout si parametr pro výpočet dosažení nepřípustného opotřebení |
Customer [1] Service [2] |
„Zobrazení parametrů pro dosažení nepřípustného opotřebení a dat pro lanový pohon“. |
||
„Kalibrace zdvihací ústrojí“ |
Kalibrovat systém měření zátěže |
Service [2] |
„Kalibrace systému měření zátěže se zvednutým zkušebním břemenem“. |
||
Základní kalibrace snímače zátěže |
Service [2] |
||||
Nastavit omezovač zdvihu |
Service [2] |
||||
Nastavit záznamové zařízení souhrnného zatížení |
Service [2] |
„Zápis úvodní hodnoty záznamového zařízení souhrnného zatížení“. |
|||
„Opotřebení - dosažení nepřípustného opotřebení“ |
Zobrazit údaje o opotřebení jednotlivých úseků lana |
Customer [1] Service [2] |
|||
Menu „Uživatel“ |
„Změnit heslo“ |
Změnit heslo |
Customer [1] Service [2] |
||
„Odhlásit“ |
Odhlásit uživatele |
Customer [1] Service [2] |
|||
Menu „Jazyk“ |
Nastavit jazyk |
Žádná |
Montáž a připojení
Týká se každého, kdo na jeřábu pracuje předtím, než se použije
Provozovatel jeřábu je odpovědný za výběr a správnou kvalifikaci pracovníků uvádějících zařízení do provozu.
Osoby s patřičnou způsobilostí jsou například:
- Osoby s obsáhlými znalostmi díky odbornému vzdělání ve strojírenství a v elektrickém vybavení jeřábů.
- Osoby s dostatečnými zkušenostmi s provozem, montáží a údržbou jeřábů.
- Osoby s obsáhlými znalostmi příslušných pravidel techniky, směrnic a bezpečnostních předpisů, které platí v dané zemi.
- Osoby pravidelně školené firmou ABUS.
Firma ABUS nepřebírá záruku za škody způsobené uvedením zařízení do provozu provedeným neodborně nebo nekvalifikovanými osobami.
Firma ABUS doporučuje přenechat uvedení do provozu montážnímu týmu ABUS.
Montáž trolejového vedení se systémem měření absolutních hodnot
Pouze u polohovacího ovládání
U polohovacího ovládání a ovládání profilu haly podle polohy jeřábu se používá systém měření absolutních hodnot pro měření absolutní polohy jeřábu podél jeřábové dráhy. Jako systém měření absolutních hodnot se používají buď laserové snímače vzdálenosti, nebo systém trolejového vedení APOS. U systému trolejového vedení APOS je do profilu trolejového vedení vložen kódový pásek, který je snímán čtecí hlavou, a na základě toho je určena poloha jeřábu.
Montáž systému trolejového vedení APOS je popsána v samostatné dokumentaci. Níže jsou uvedeny důležité doplňující pokyny a montážní kroky specifické pro ABUS, které se liší od montážního návodu výrobce systému trolejového vedení APOS.
Obecné pokyny:
- Výrobní délka kódového pásku činí 260 m. Z této délky jsou následně odděleny úseky odpovídající konkrétně objednanému jeřábu. Počáteční číselná hodnota kódového pásku proto může být výrazně vyšší než 0.
- Kódový pásek a upevňovací profil jsou dodávány s přesahem přibližně 1 m.
- Po montáži kódového pásku již není možné vyměnit jednotlivý díl kolejnice. Rovněž není možné v průběhu trasy otevřít trolejové vedení za účelem výměny proudového sběrače nebo vozíku čtecí hlavy.
- Kódový pásek je silně magnetický a před montáží i během montáže musí být chráněn před znečištěním (zejména kovovým prachem, třískami apod.).
Pokyny k montáži:
- Při zavádění kódového pásku do trolejového vedení je rozhodující směr počítání systému trolejového vedení. Směr počítání musí být ve směru jízdy jeřábu „vpřed“ vzestupný!
Umístění kódového pásku je uvedeno v samostatné dokumentaci a v plánu pokládky výrobce ve žlabu pod ochranným vodičem (PE). To však neplatí obecně. Protože čtecí hlavu lze na vozíku čtecí hlavy namontovat pouze v jednom směru, může být nutné zavést kódový pásek do žlabu na opačné straně než je ochranný vodič.
- Při upevňování pevného bodu trolejového vedení může dojít k poškození kódového pásku. Při utahování závrtných šroubů dbejte na to, aby byly do profilové kolejnice zašroubovány rovně.
- Čtecí hlava se zasouvá na konci zařízení. Při použití více jeřábů na stejné jeřábové dráze je nutné dbát na správné pořadí proudových sběračů.
- Konce trolejového vedení tvoří 150 mm dlouhé dílce bez měděné kolejnice s připevněnou koncovou krytkou. Tento dílec je držen pouze krytkou spoje a není dodatečně zajištěn měděnými kolejnicemi. V případě potřeby je zde vhodné instalovat dodatečný závěs.
- Unášecí tyč s kloubovou hlavicí M10 vozíku čtecí hlavy se upevňuje pomocí upevňovacího úhelníku k čtvercovým trubkám jeřábu. Distanční pouzdro zajišťuje, aby se kloubová hlavice mohla volně pohybovat. Unášecí tyč je proto nutné vyrovnat do jedné linie s trolejovým vedením a čtecí hlavou.
- Úsekové napájení je z výroby přizpůsobeno systému trolejového vedení. V oblasti kódového pásku je proto krytka spoje upravena výřezem a osazena novými plastovými díly. Pokud byl však kódový pásek instalován na opačné straně než ochranný vodič, je nutné použít speciální úsekové napájení. Alternativně lze úsekové napájení upravit přímo na místě. Postup: Odstraňte krytku spoje a vyšroubujte 4 šrouby spodního dílu. Poté spodní díl otočte o 180° a znovu jej namontujte. Upozornění: Tímto se zároveň otočí i napájecí bod (šroubové připojení).
- Čtecí hlava je vybavena rozhraním SSI (synchronní sériové rozhraní). 8pólový konektorový spoj M12 se pomocí adaptérového kabelu (M12 na konektor pro desku plošných spojů) připojuje k vazebnímu členu sběrnice, který je propojen s řídicím systémem jeřábu.
Připojení jeřábu s jednotkou ABUControl
Připojení jeřábu k elektrické síti
- Vytvořte elektrický přívod podle EN 60204.
- V souladu s DIN EN 50178 vytvořte pevné připojení, protože svodový proud je větší než 3,5 mA.
Výběr proudového chrániče
Jestliže se má použít proudový chránič:
- Použijte proudový chránič typu B.
Ten je určen pro provoz s frekvenčními měniči a rozlišuje chybné proudy v různých frekvenčních rozsazích. Tím se dosáhne ochrana i při provozu s frekvenčním měničem.
Demontáž a montáž přírubového pouzdra
U jeřábů s krátkými pojezdovými nosníky jsou vodiče a přírubové pouzdro na ovládání jeřábu před vysokopevnostními šrouby. Pak je nutné přírubová pouzdra povolit, aby bylo možné vysokopevnostní šrouby utáhnout nebo povolit.
Povolení přírubového pouzdra
přírubové pouzdro
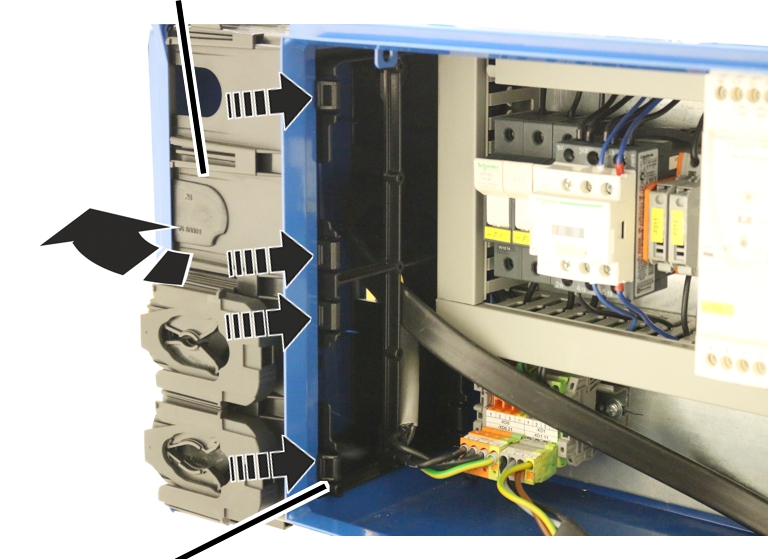
- Otevřete kryt ovládání jeřábu.
- Čtyři přední západky tlačte dovnitř od přírubového pouzdra.
- Přírubové pouzdro naklopte dozadu (směrem k zadní straně stykačové skříně).
- Přírubové pouzdro se ze stykačové skříně uvolní.
- Stáhněte přírubové pouzdro dopředu.
- Přírubové pouzdro může volně s vodiči viset na ovládání jeřábu, dokud se neutáhnou vysokopevnostní šrouby.
Připevnění přírubového pouzdra
přírubové pouzdro
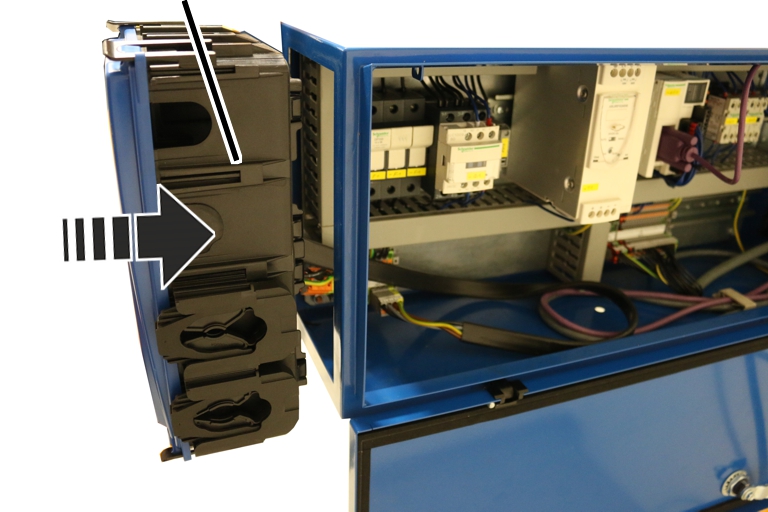
- Přírubové pouzdro nasaďte rovně na stykačovou skříň.
- Přírubové pouzdro natlačte na stykačovou skříň.
- Západky (8x) se zvukem zaklapnou.
Zavedení připojovacích vodičů do přírubového pouzdra
Při montáži se připojovací vodiče položí skrz přírubová pouzdra do stykačové skříně a připojí se. Všechny připojovací vodiče jsou zásuvné. Kabelové průchodky v přírubovém pouzdru slouží jako těsnění.
Pro tenčí kulaté vodiče postačuje kabelová průchodka (gumová). U silnějších kulatých vodičů a plochých vodičů se kromě kabelové průchodky používá k upevnění připojovacího vedení také třídílné odlehčení tahu kabelu.
Otevření přírubového pouzdra
přírubové pouzdro
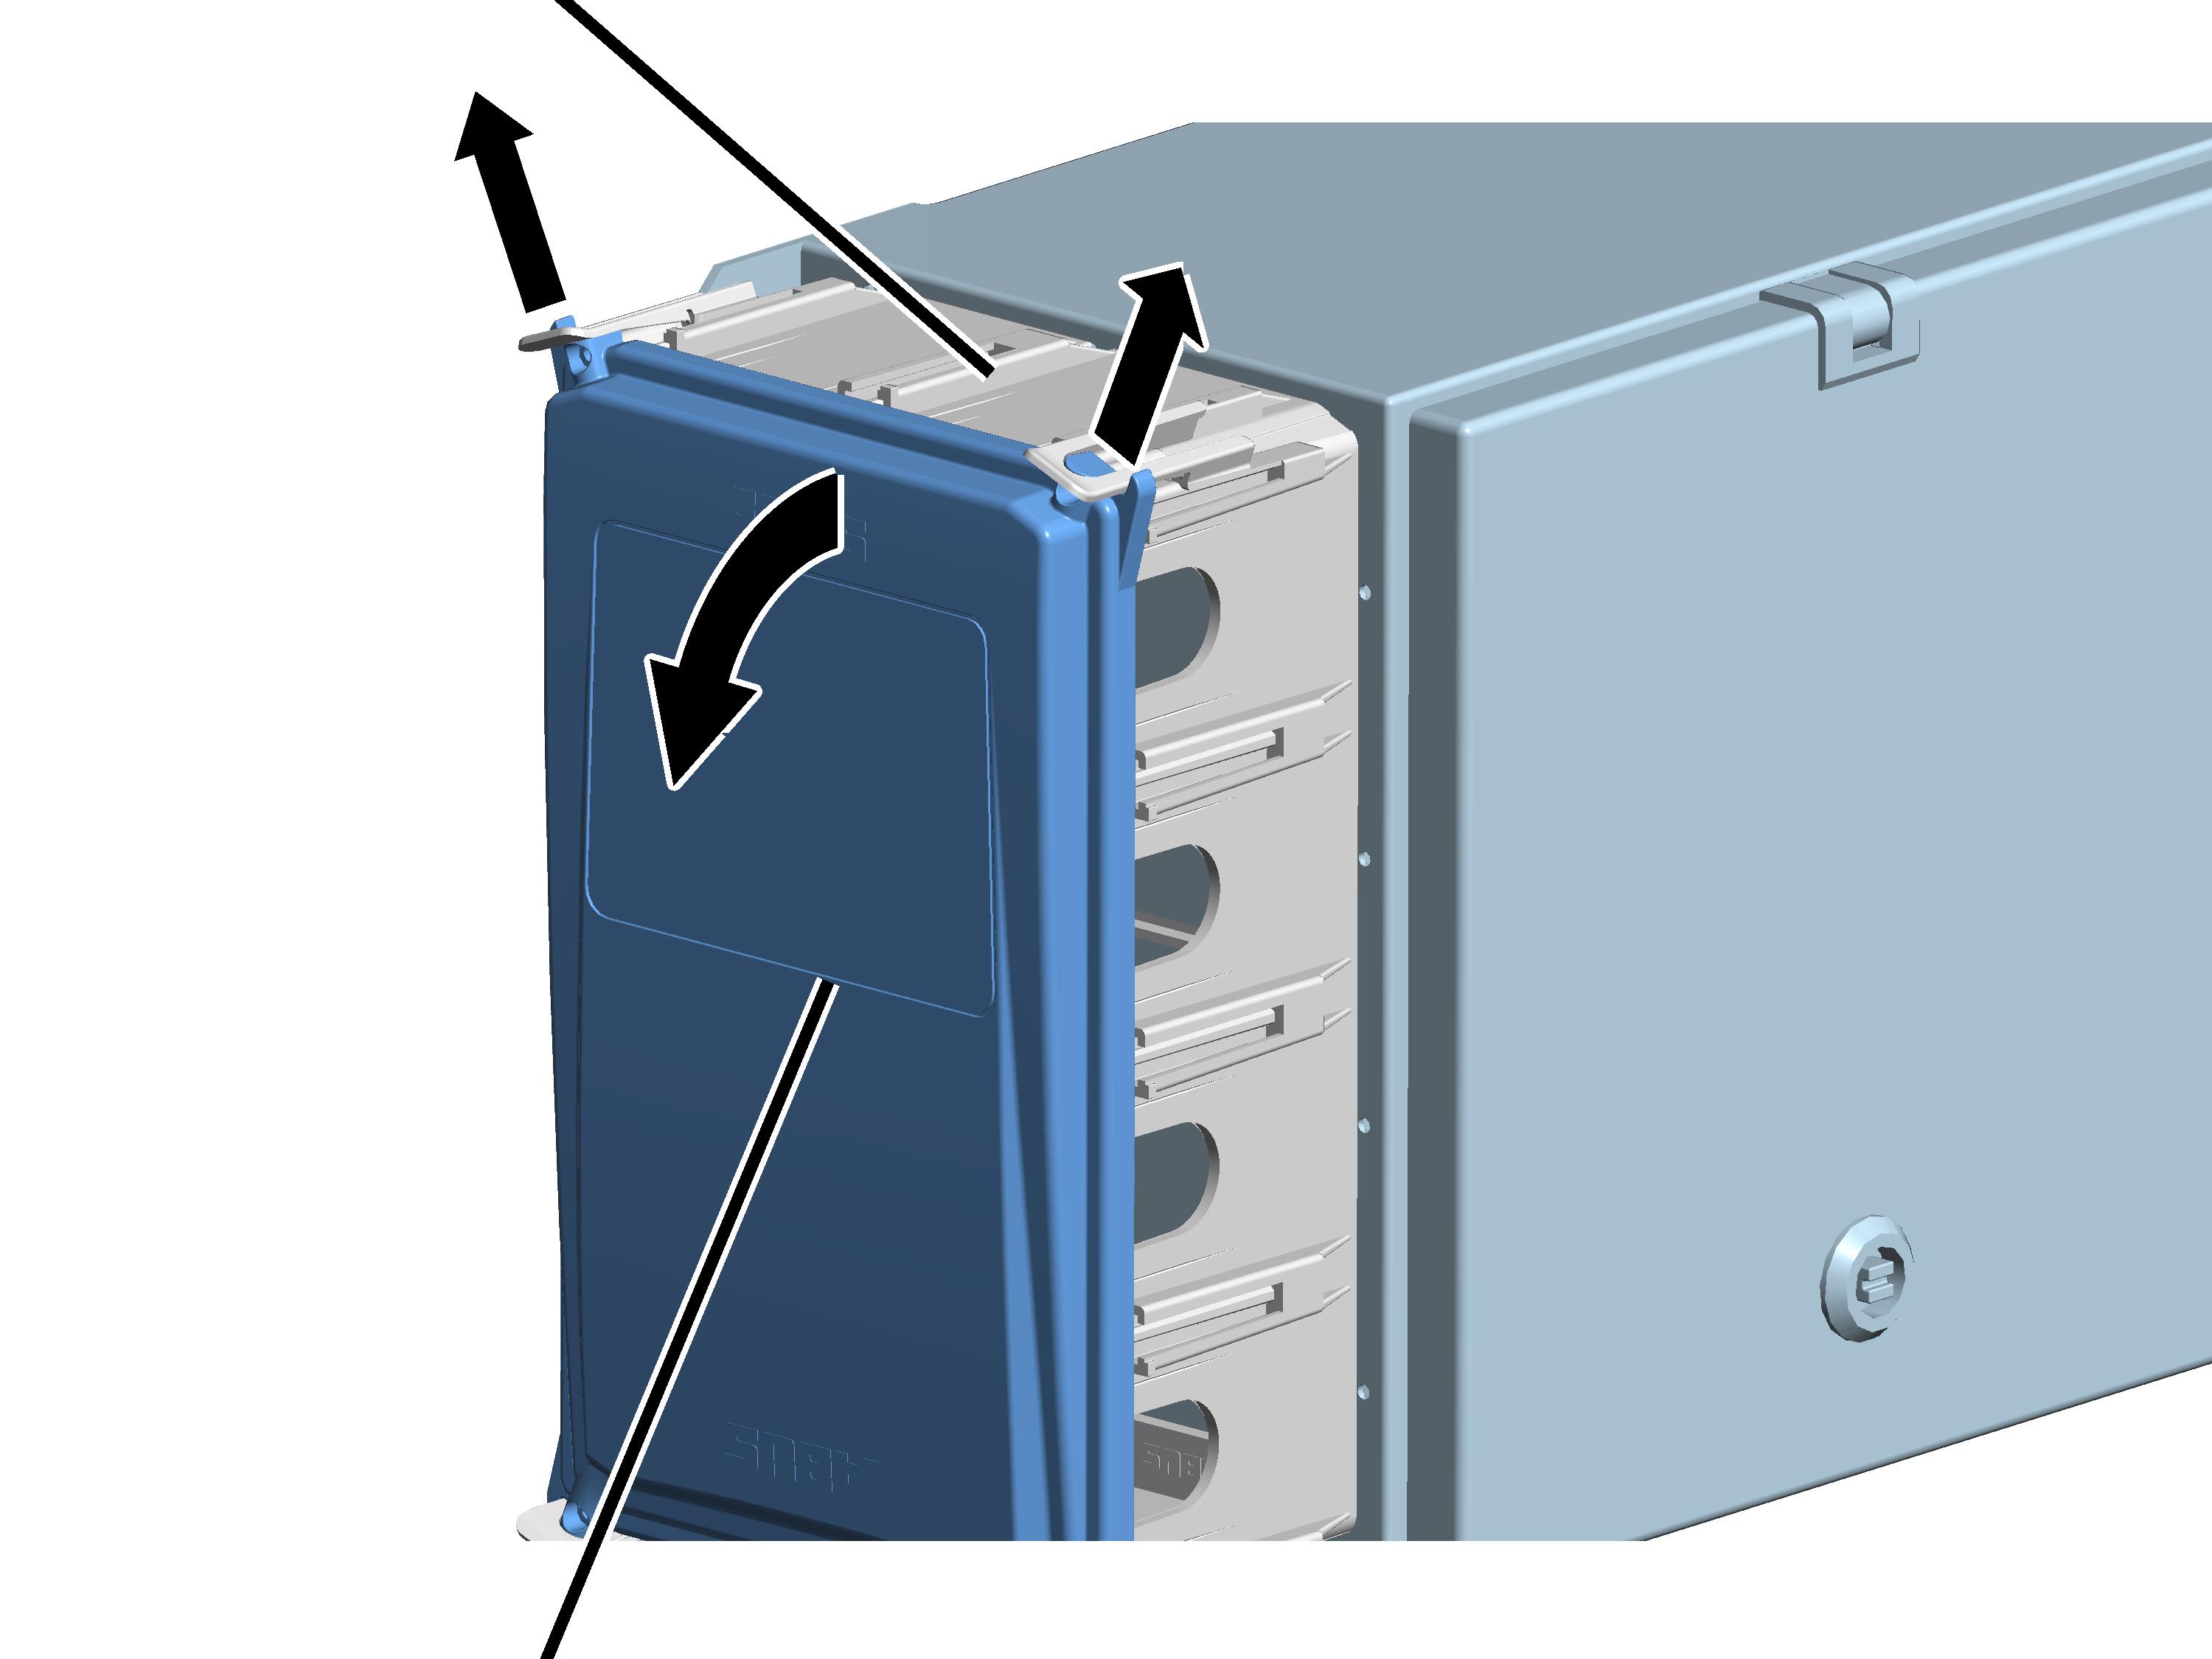
- Obě horní zavírací spony lehce tlačte směrem ven.
- Současně stáhněte kryt v horní části pouzdra.
- Nakloňte kryt dolů, až je téměř ve vodorovné poloze.
- Kryt se při naklopení automaticky uvolní z dolních zavíracích spon.
Tip:
Jestliže není možné kryt pro nedostatek místa vyklopit směrem dolů, je možné místo toho lehce směrem ven tlačit horní a dolní zavírací spony a kryt pak jednoduše odstranit.
Příprava připojovacího vedení
připojovací vedení
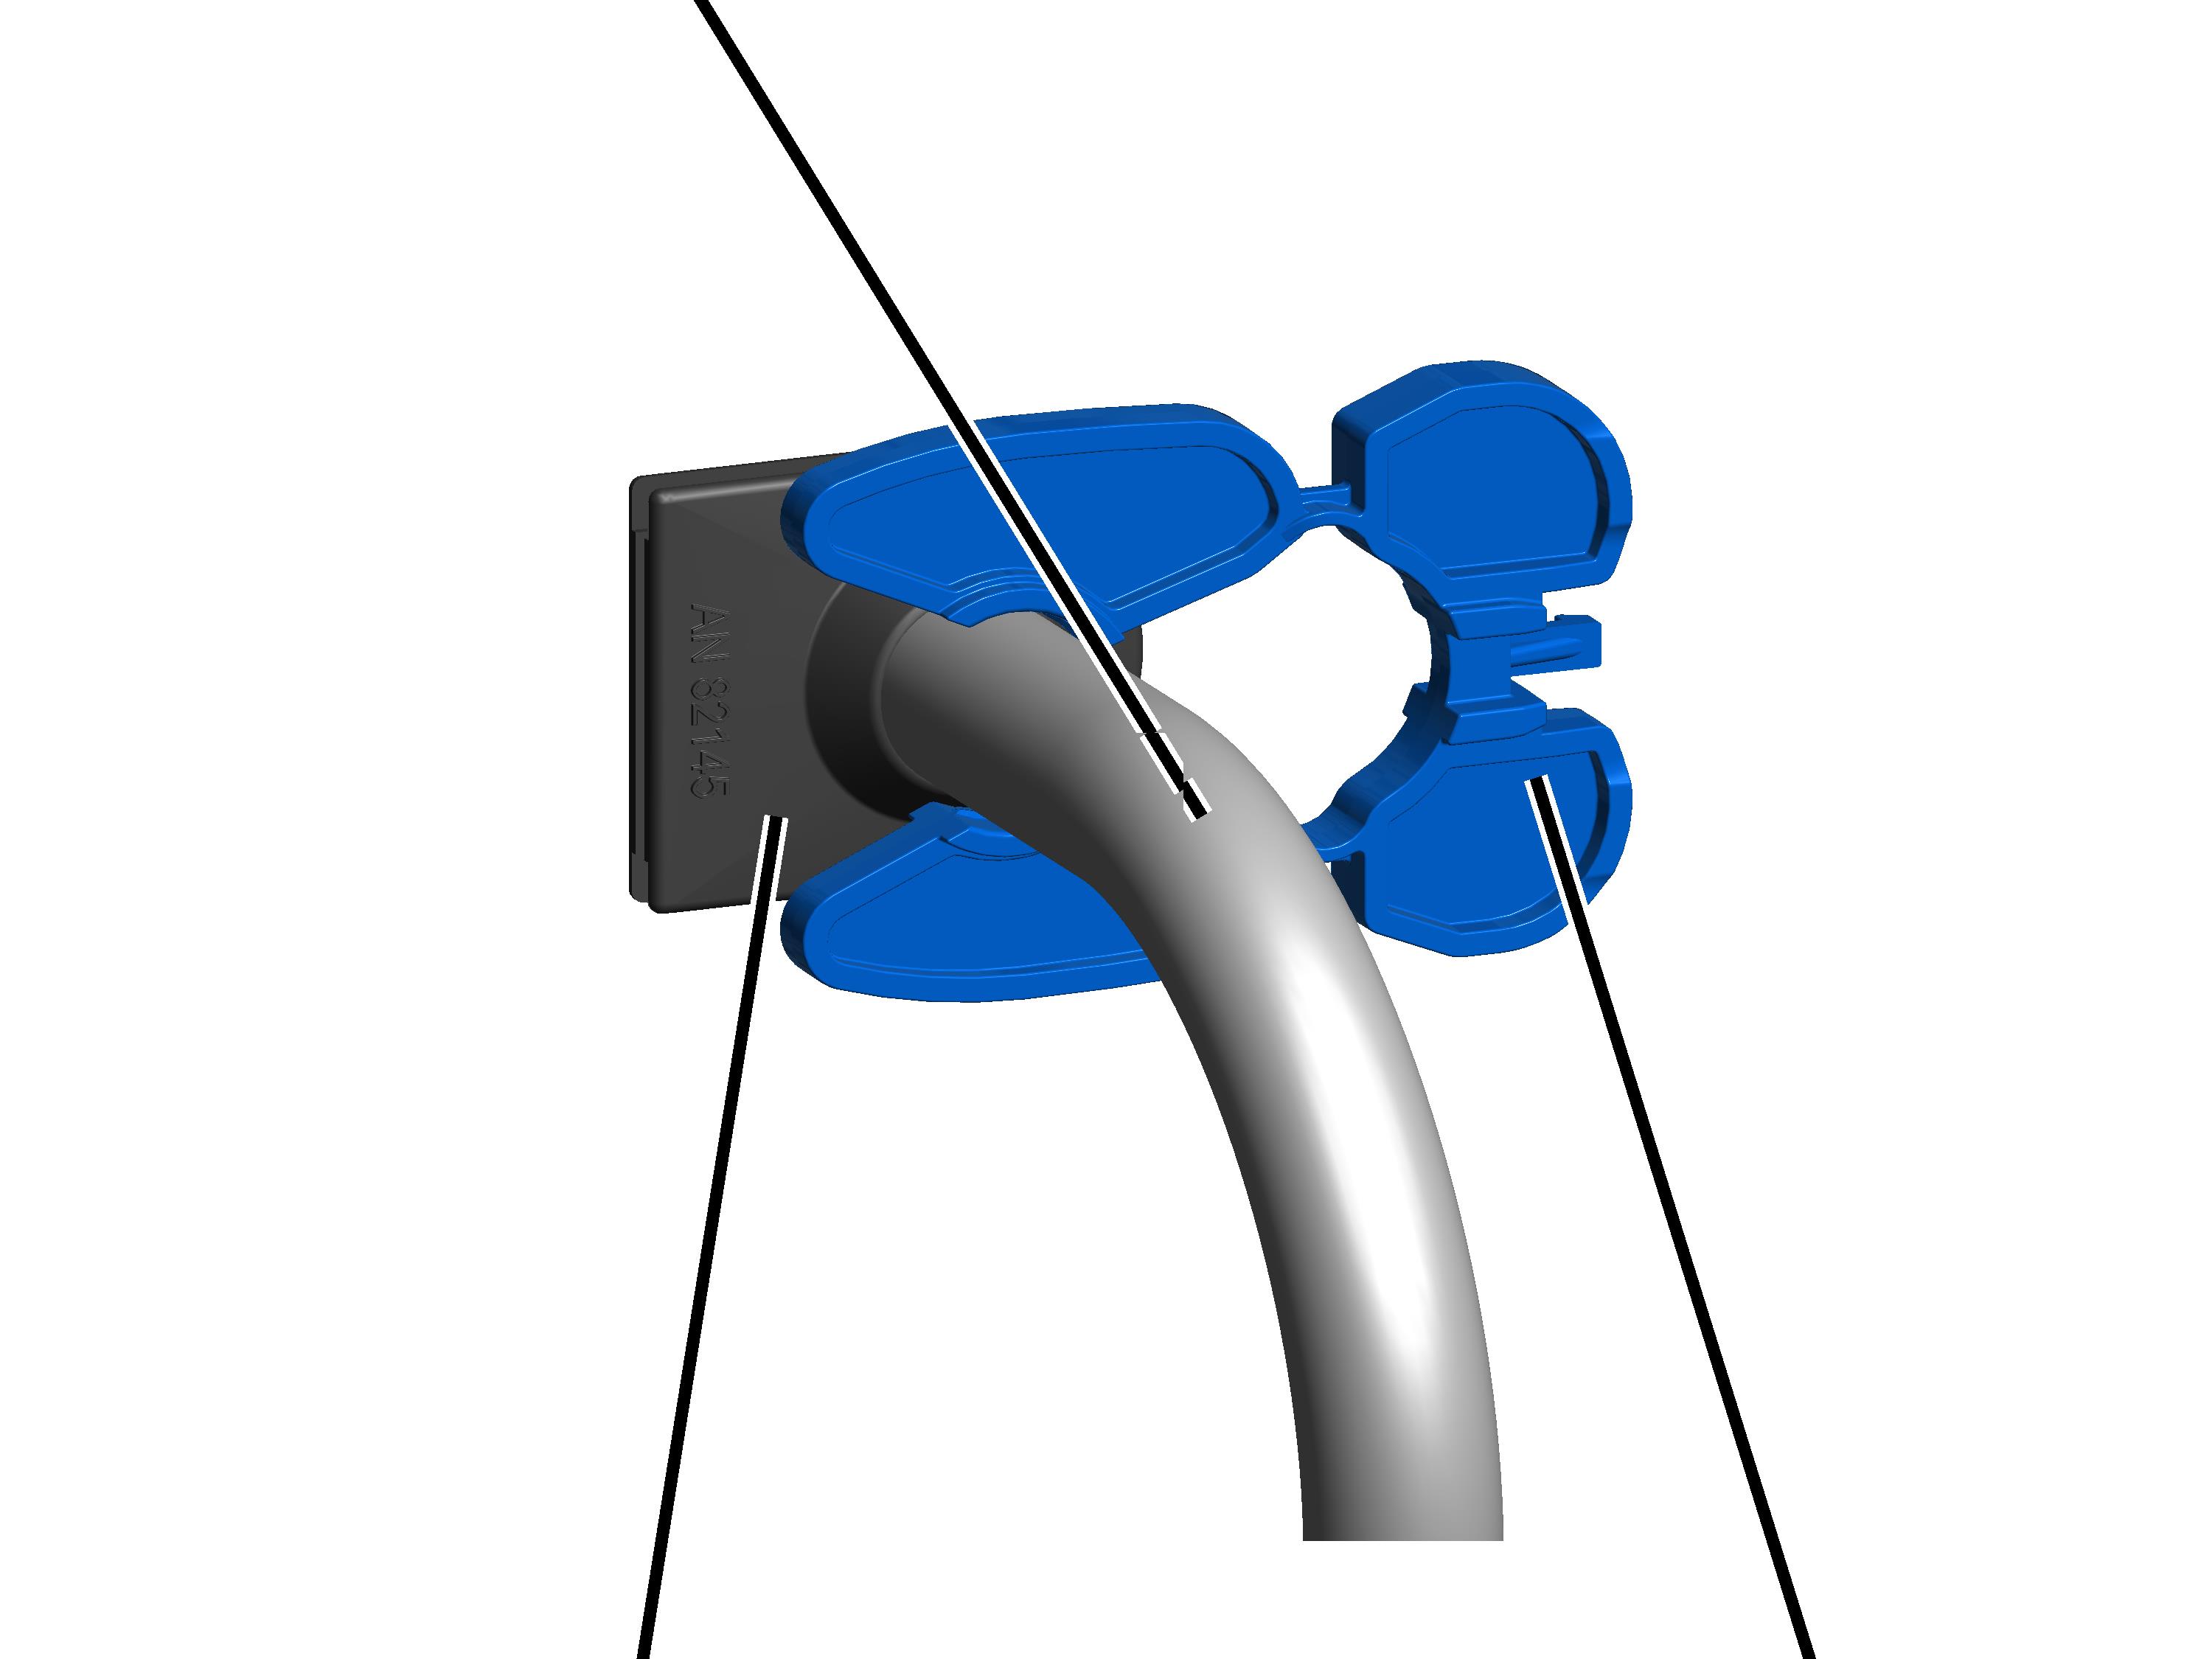
- Připojovací vodič posunujte kabelovou průchodkou, až je možné je ve stykačové skříni vést až ke svorkovnici.
Kabelová průchodka má v závislosti na vodiči různé otvory (tlusté nebo silné kulaté vodiče, ploché vodiče) nebo je drážkovaná.
- Z vnější strany nasaďte na připojovací vedení upínací jazýček.
Zasunutí připojovacího vedení
připojovací vedení s upínacím jazýčkemzákladní jednotka odlehčení kabelu
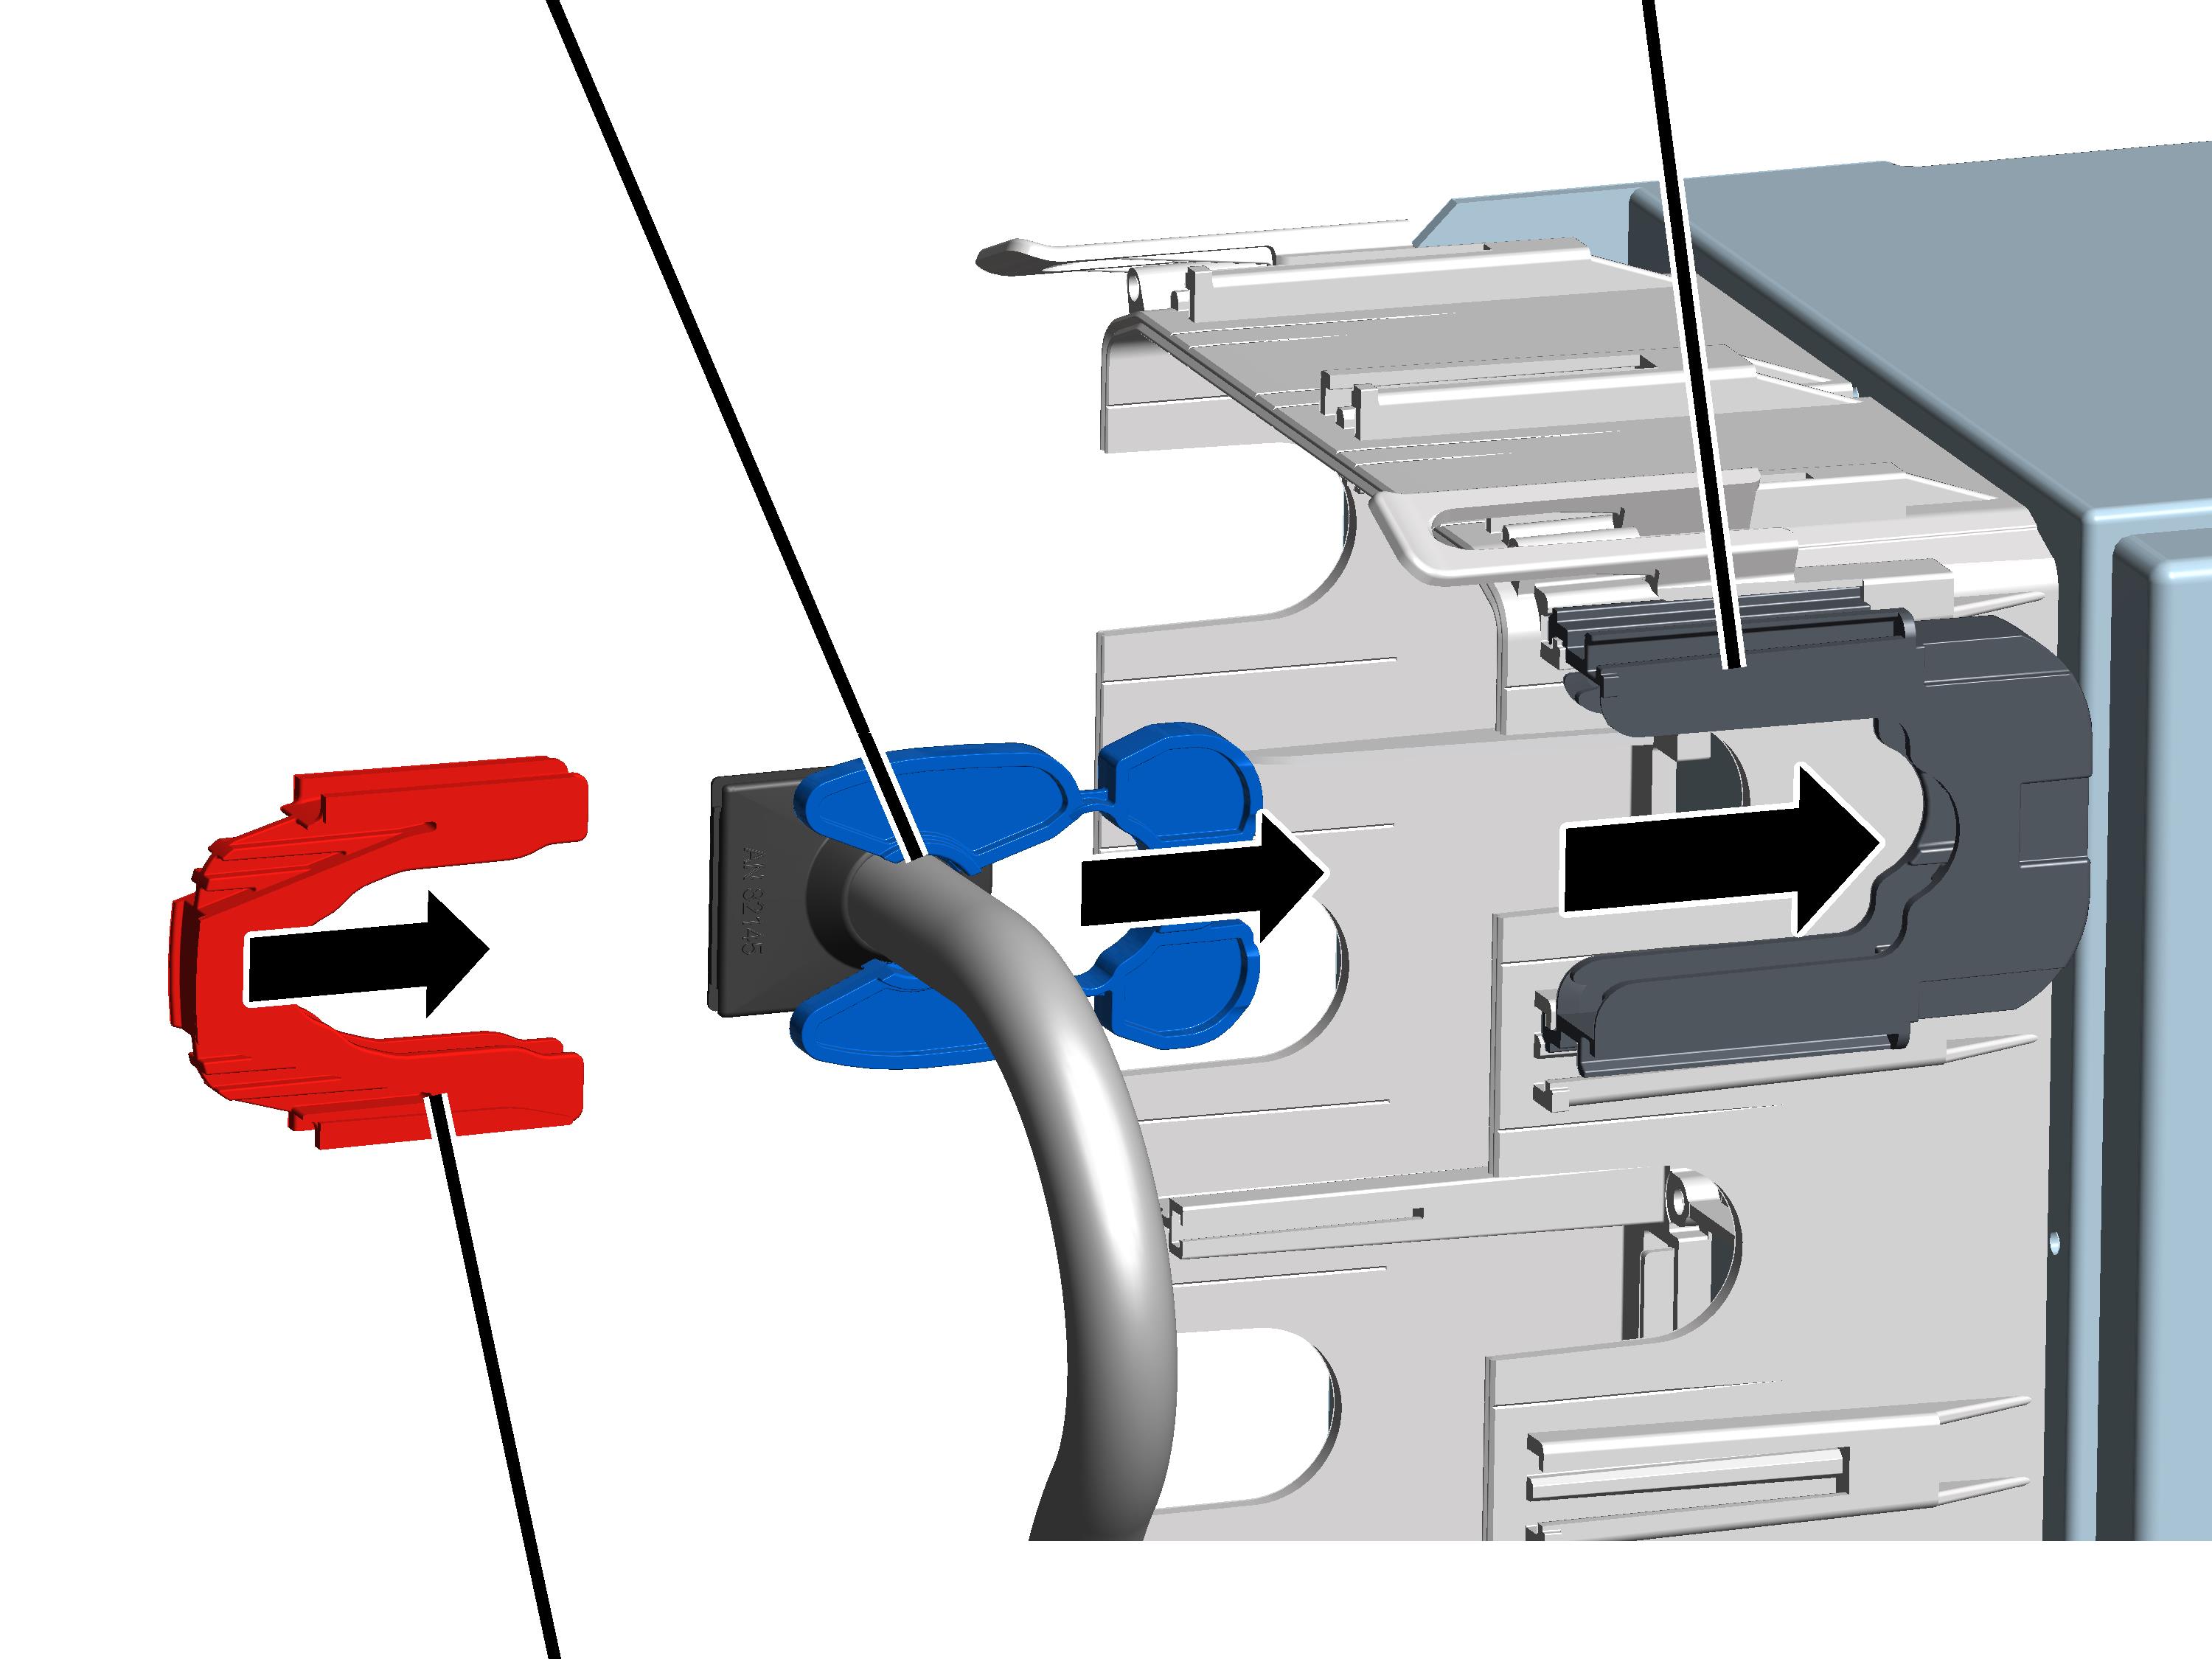
- Základní jednotku odlehčení kabelu zastrčte do přírubového pouzdra a zaklapněte.
- Připojovací vedení s upínacím jazýčkem zasuňte do základní jednotky a současně kabelovou průchodku (guma) zaveďte do otvoru v přírubovém pouzdru.
- Upínací třmen odlehčení kabelu nasuňte na základní jednotku.
Zajištění kabelové průchodky
otvor na stahovací pásek
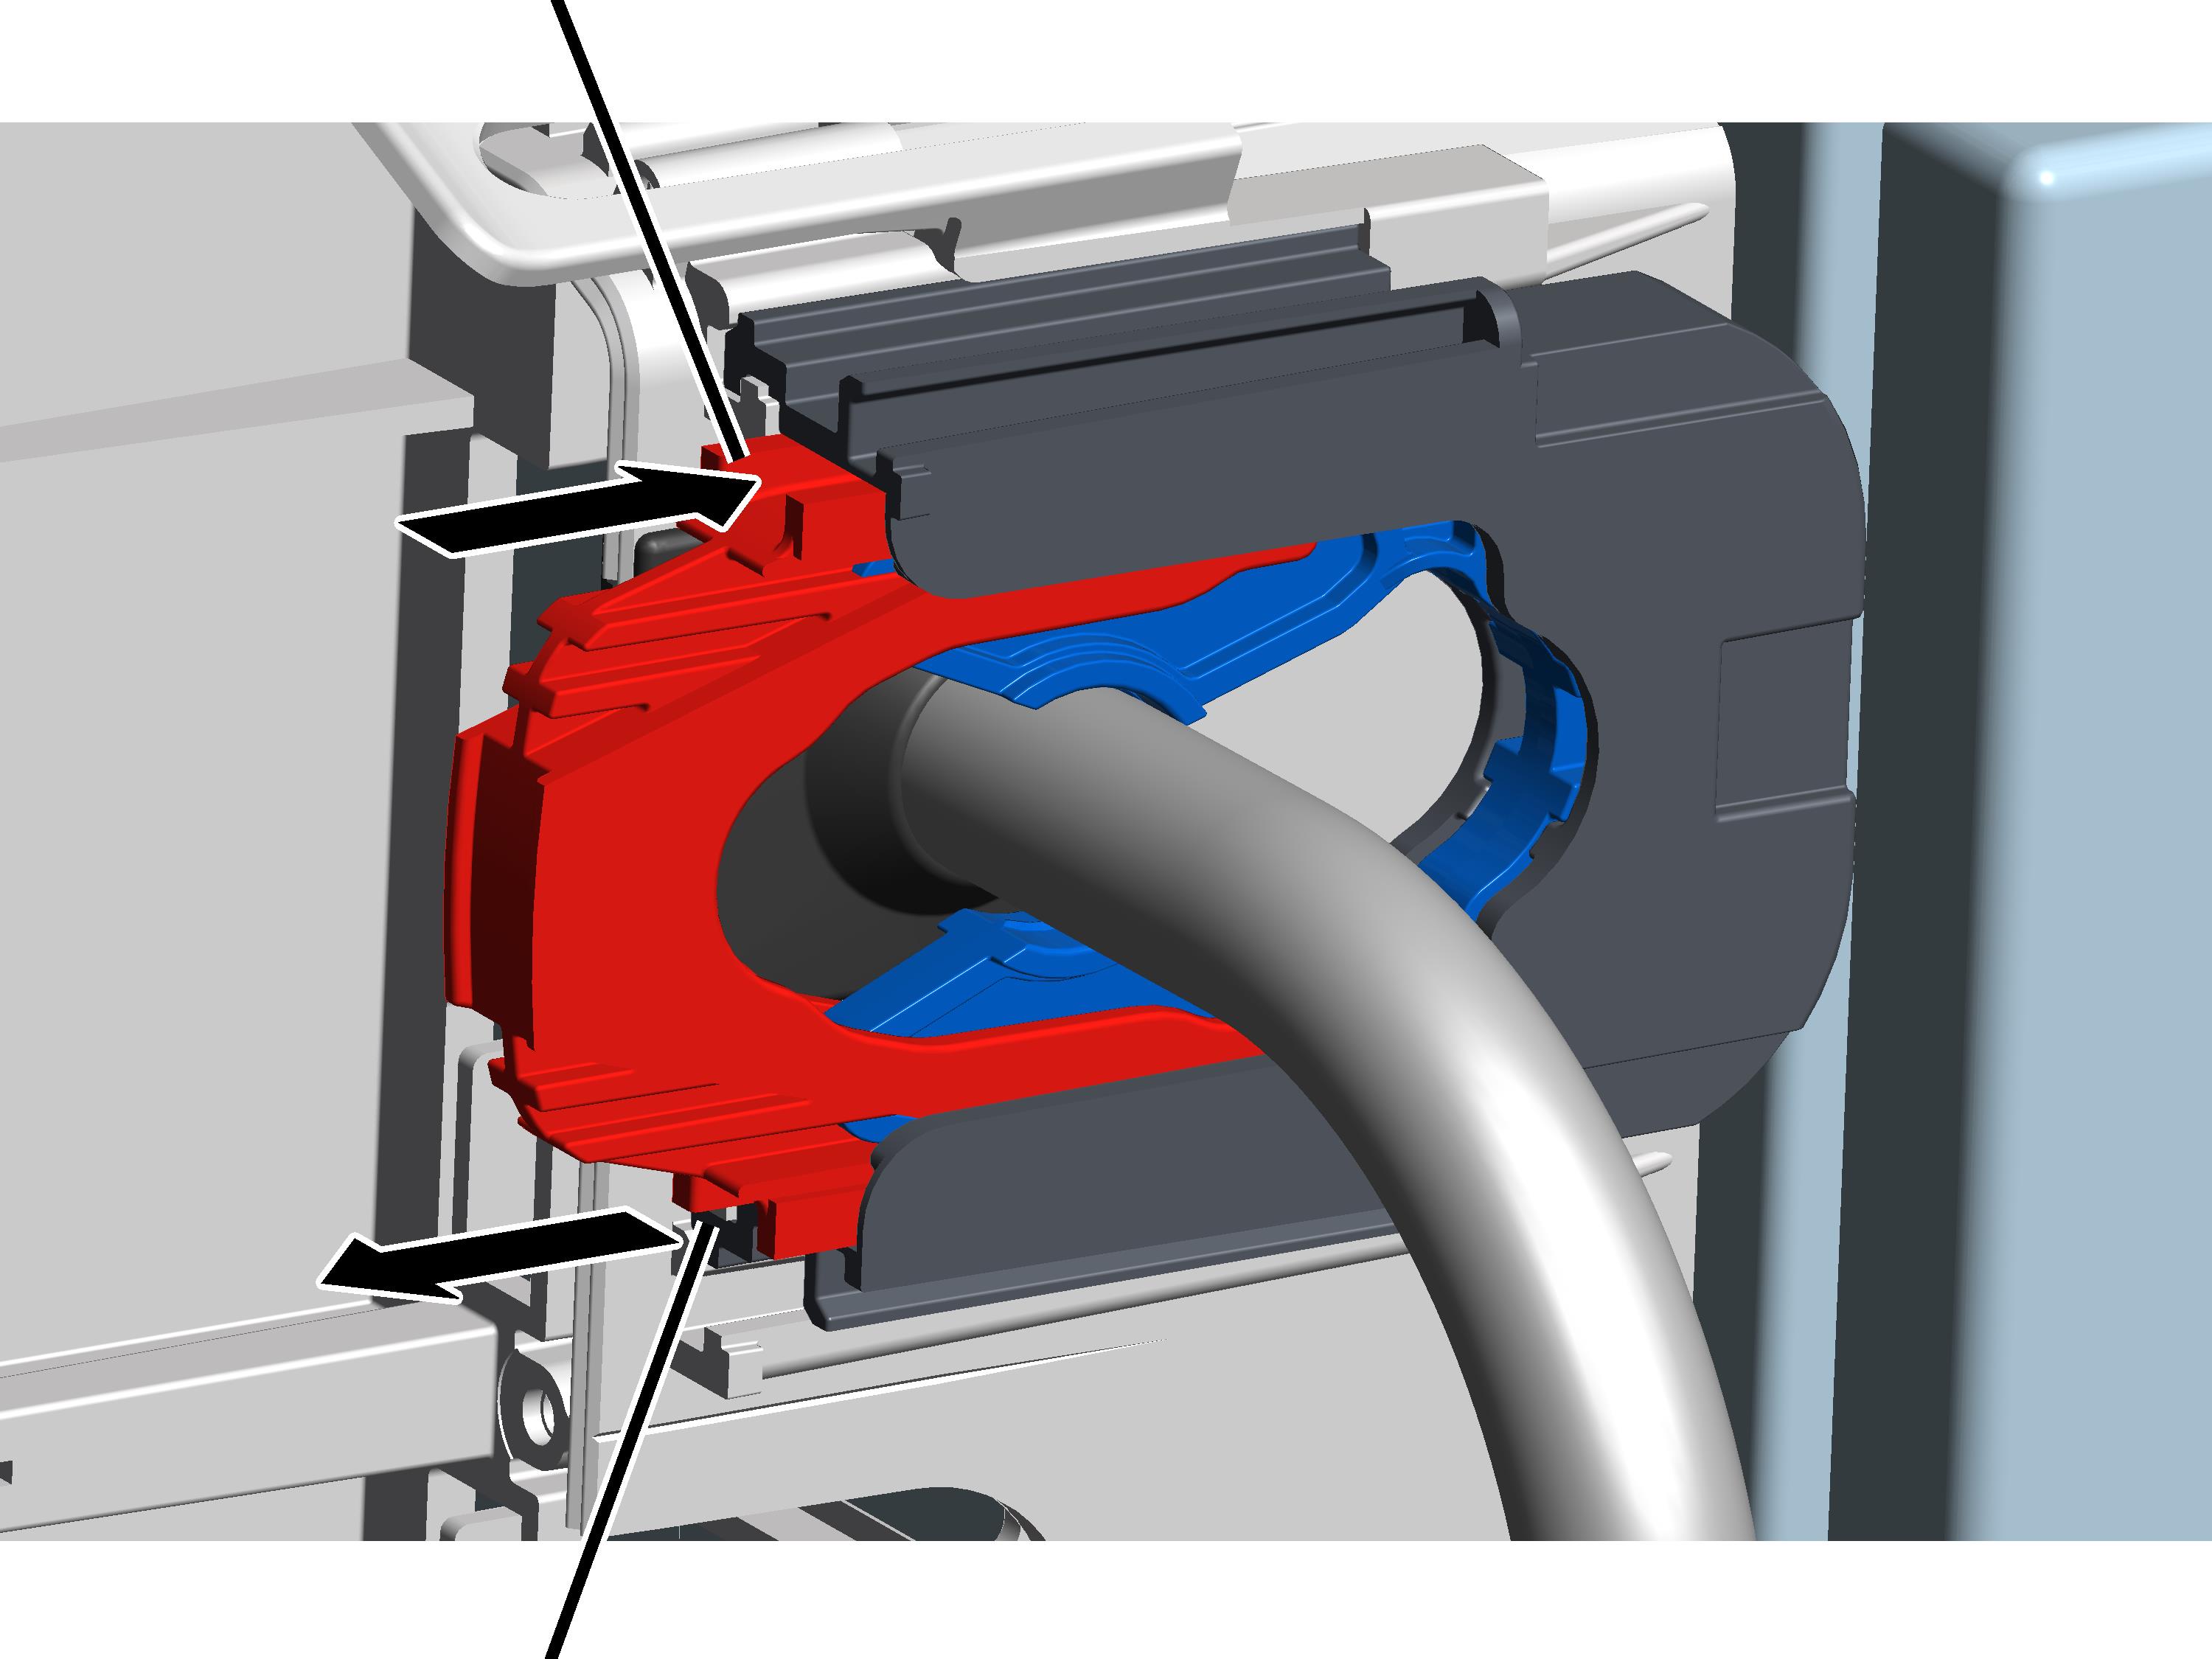
- Stahovací pásek (není na obrázku) zasuňte do otvoru na odlehčení kabelu.
- Stahovací pásek se v základní jednotce vede podél odlehčení kabelu a v druhém otvoru opět vyjde ven.
- Kabelové pásky stáhněte a rukou zavřete.
Montáž vodítka kabelu
základní jednotka odlehčení kabeluvodítko kabelu
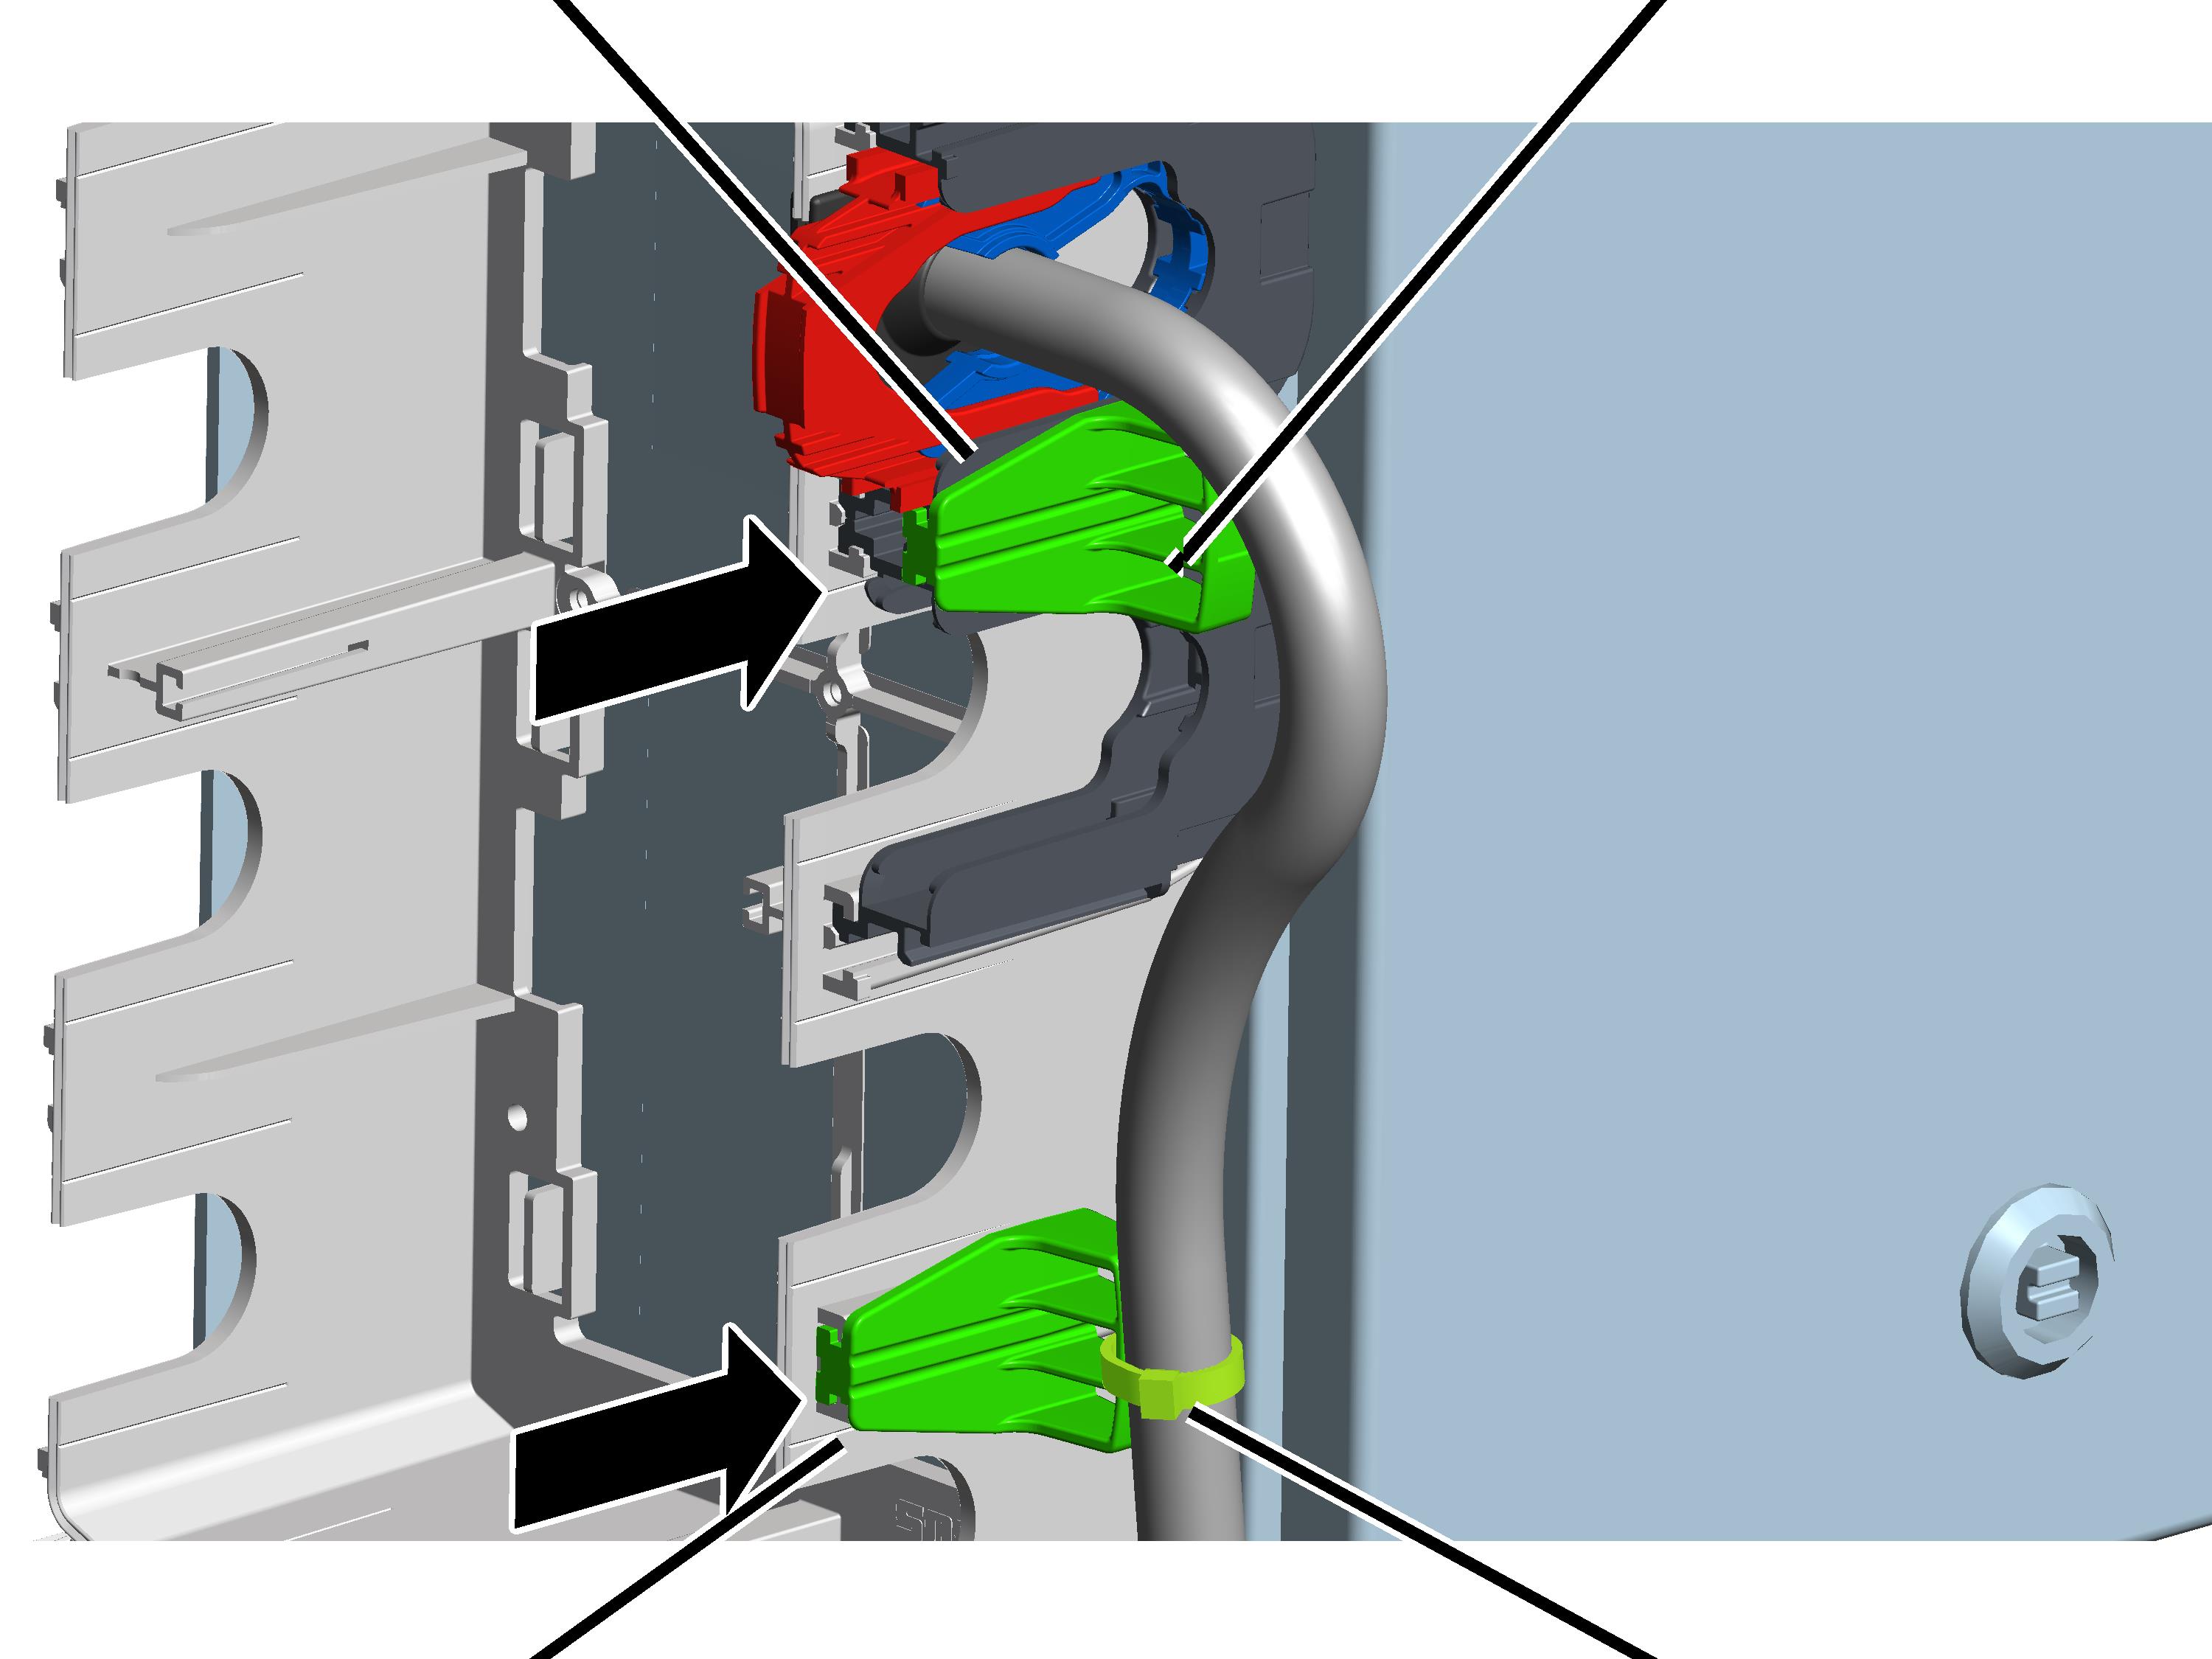
- Vodítko kabelu zasuňte do kolejnice na přírubovém pouzdru (dole na obrázku)
nebo
vodítko kabelu zasuňte do kolejnice mezi dvěma základními jednotkami odlehčení tahu (dole na obrázku).
- Připojovací vedení upevněte stahovacím páskem na vodítku kabelu.
Zavření přírubového pouzdra
zavírací spona
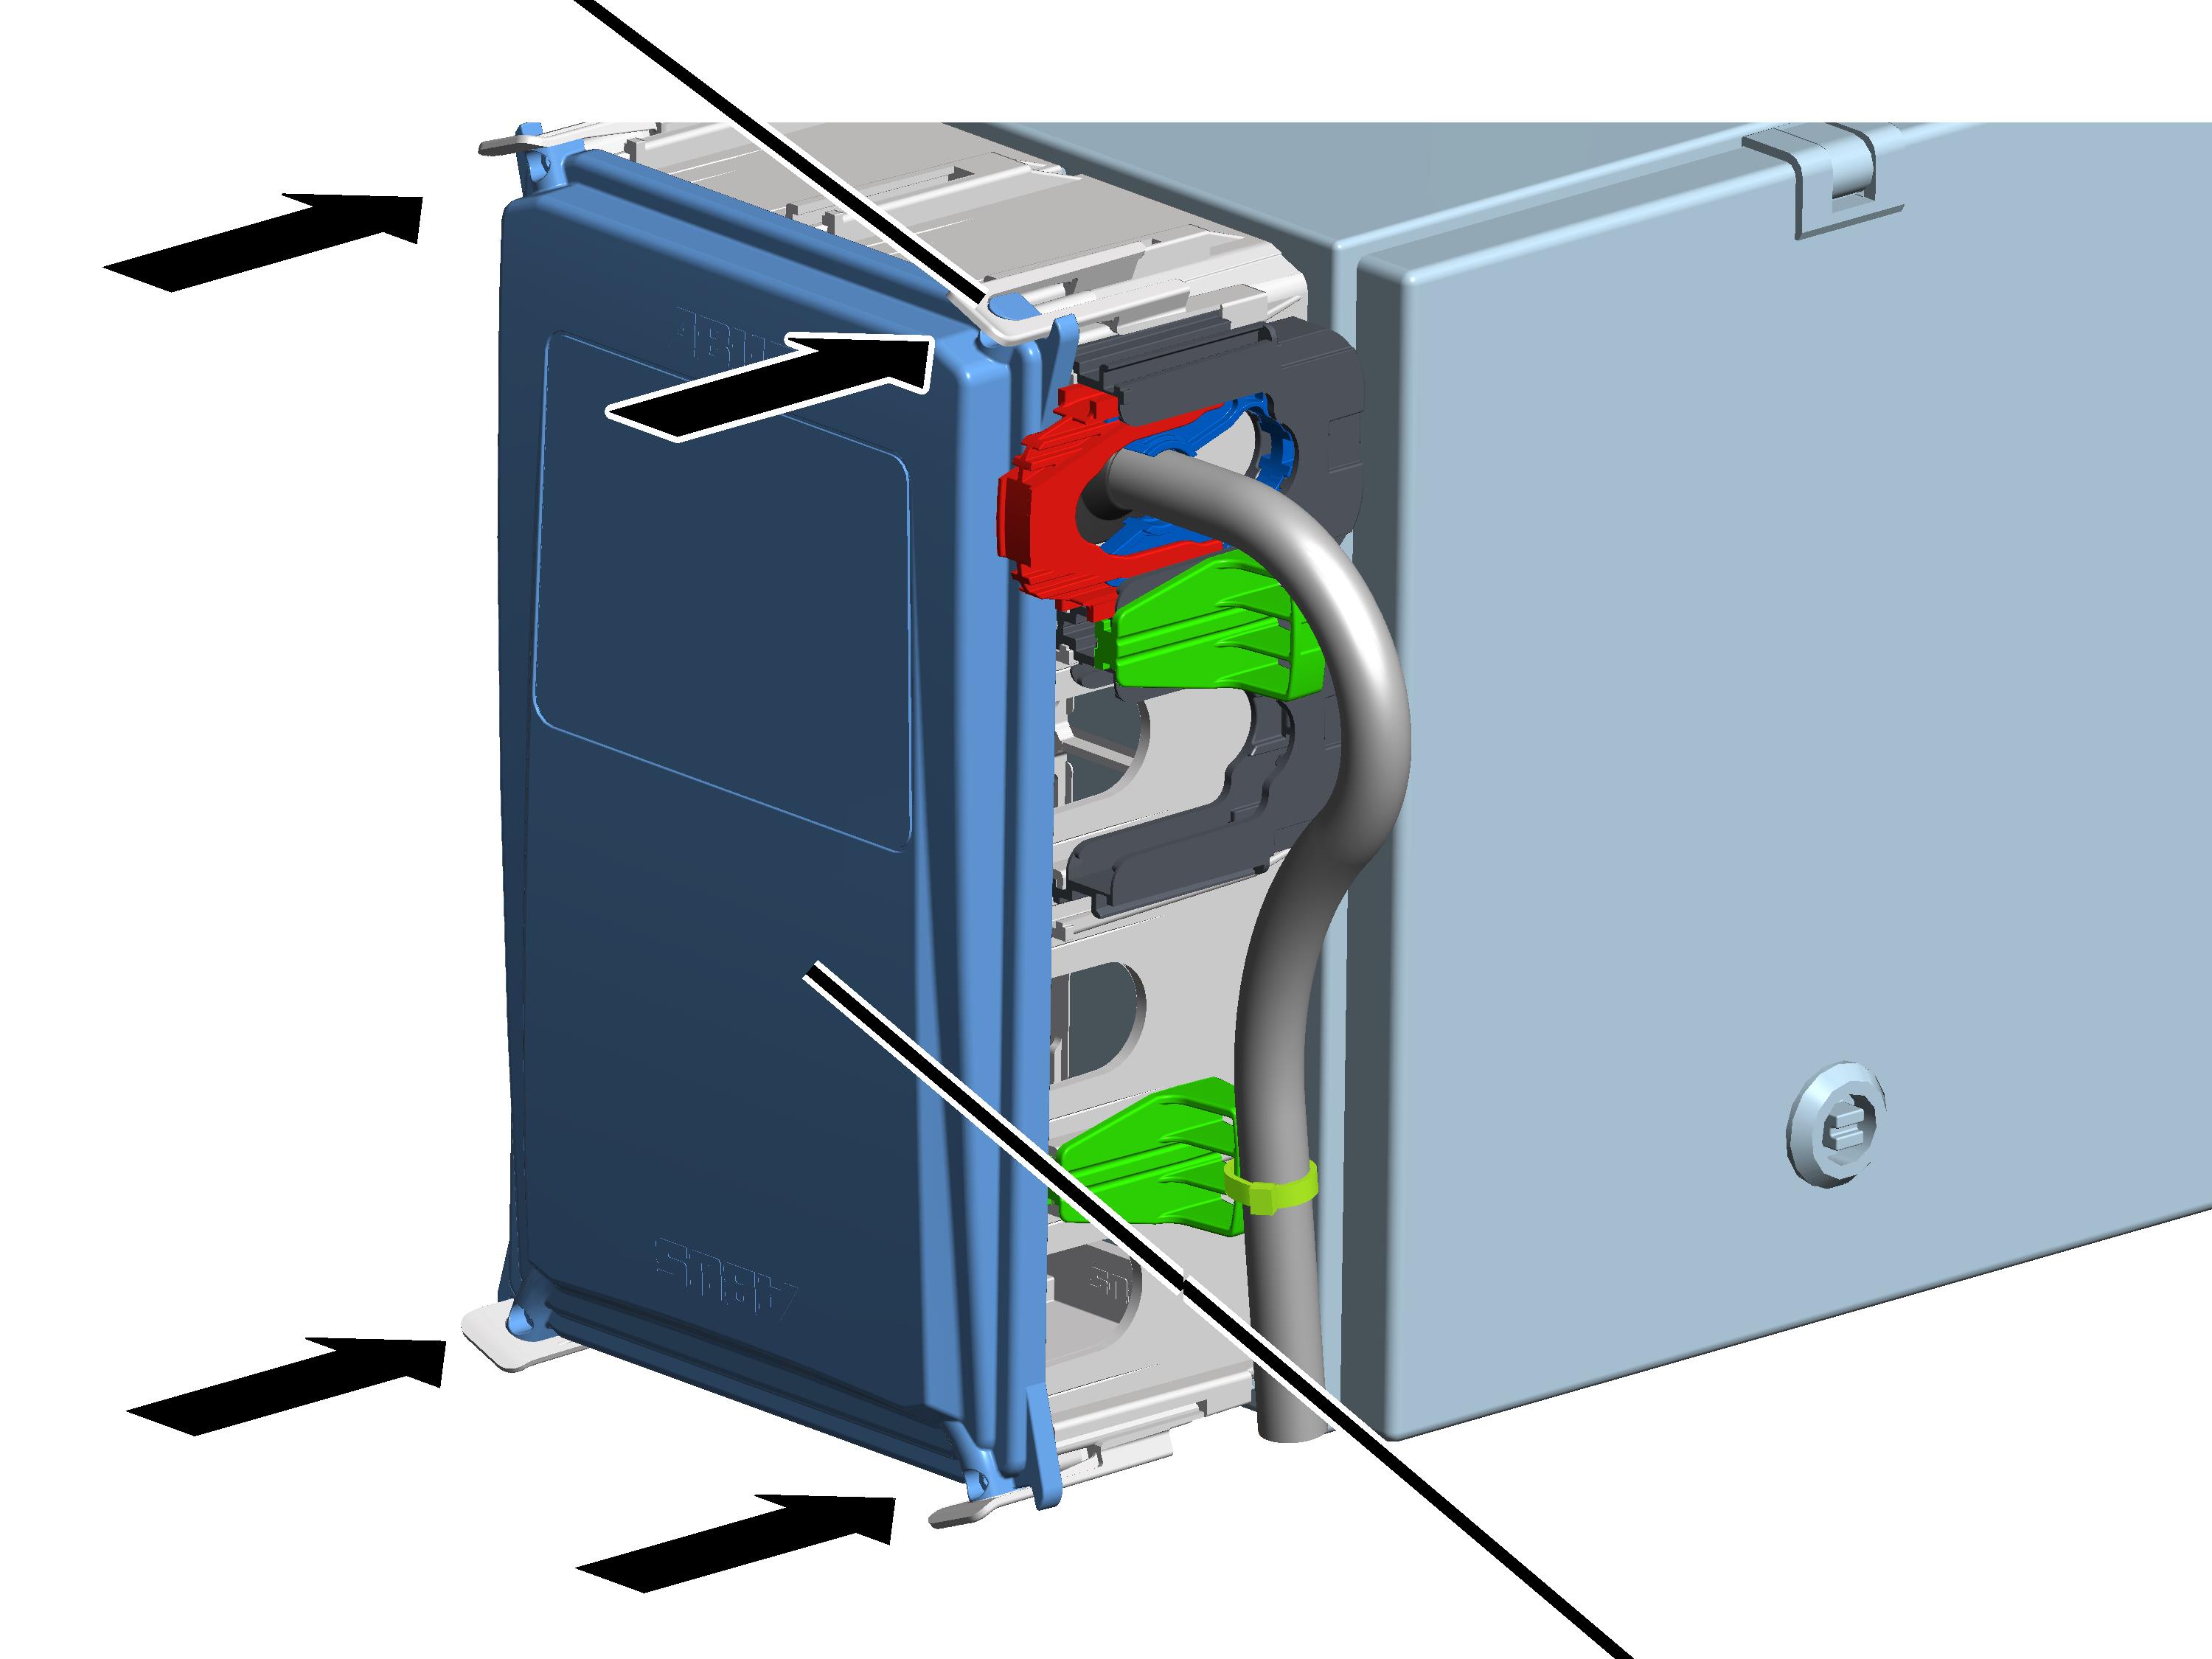
- Položte kryt na pouzdro na všech čtyřech rozích.
- Kryt současně zaklapněte do všech čtyř zavíracích spon.
Nastavení spínacího bodu pro dolní omezovač zdvihu
Lanový kladkostroj má mezní vypínač převodovky minimálně se třemi spínacími body. Záložní omezovač a horní omezovač zdvihu byly nastaveny ve výrobním závodě. Dolní omezovač zdvihu je nutné nastavit na místě.
Najetí nejnižší polohy nosného háku
- Najeďte nosným hákem dolů až do požadované nejnižší polohy háku.
- Nosný hák se nesmí dotýkat podlahy haly.
- Lano nesmí viset uvolněně.
- Mezi vedením lana a krytem bubnu je nutné dodržet určitou minimální vzdálenost. Ta se vypočítá v rámci dalšího pracovního kroku.
- Dráha háku (vzdálenost mezi nejvyšší polohou háku (= konstrukční výška) a nejnižší polohou háku) nesmí být větší, než je uvedeno na typovém štítku.
Pouze u lanového lana s vedením lana
vedení lana
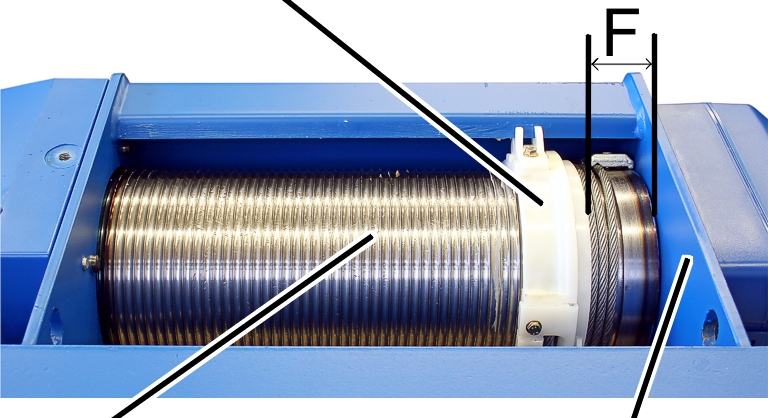
- Změřte vzdálenost ‚F’ mezi vedením lana a krytem bubnu a porovnejte ji s tabulkou.
lanový kladkostroj |
Provedení |
Lanování |
Vzdálenost ‚F’ |
|---|---|---|---|
GM 800 |
E, D, DA |
4/1 |
42 ± 2 |
GM 1000 |
E, D, |
4/1 2/1 |
56 ± 2 |
GM 2000 |
E, D, |
4/1 2/1 |
59 ± 2,5 |
GM 3000 |
E, D, |
4/1 2/1 |
73 ± 2,5 |
GM 5000 |
E, D, DA, DQA |
4/1 2/1 |
87,5 ± 3 |
GM 5000 |
D |
4/2 |
73 ± 2,5 |
GM 5000 |
Z |
4/2 8/2 |
87,5 ± 3 |
GM 6000 |
E, D, DA, DQA |
4/1 2/1 |
102 ± 3 |
GM 6000 |
Z |
4/2 8/2 |
102 ± 3 |
GM 7000 |
D, DA, |
2/1 4/1 6/1 |
131 ± 4 |
GM 7000 |
D |
4/2 8/2 |
87 ± 3 |
GM 7000 |
Z, ZA |
4/2 6/2 8/2 10/2 |
131 ± 4 |
Pouze u lanového kladkostroje se dvěma vedeními lana
vedení lana
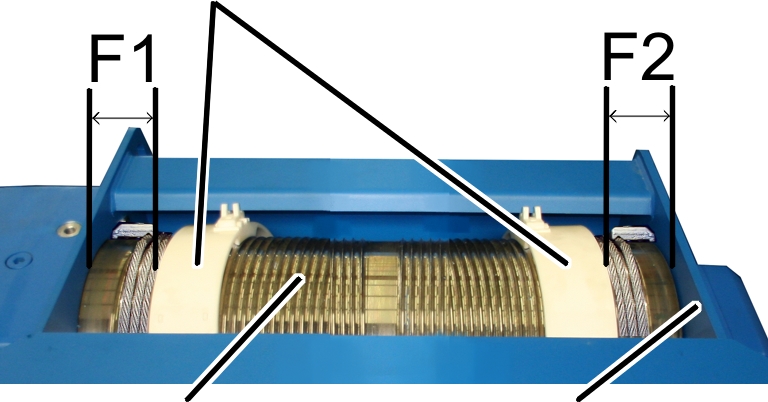
- Změřte vzdálenost ‚F1’ a ‚F2’ mezi vedeními lana a krytem bubnu a porovnejte ji s tabulkou.
lanový kladkostroj |
Vzdálenost ‚F1’ |
Vzdálenost ‚F2’ |
|---|---|---|
GM 5000 - D |
80 ± 3 |
76 ± 3 |
GM 7000 - D |
84 ± 3 |
87 ± 3 |
- Jestliže je to nutné, najeďte hákem do takové výšky, aby byla dodržena vzdálenost ‚F’ nebo ‚F1’ a ‚F2’.
Pouze u mezního vypínače převodovky ‚GGS‘
Uvolnění plomby
plomba
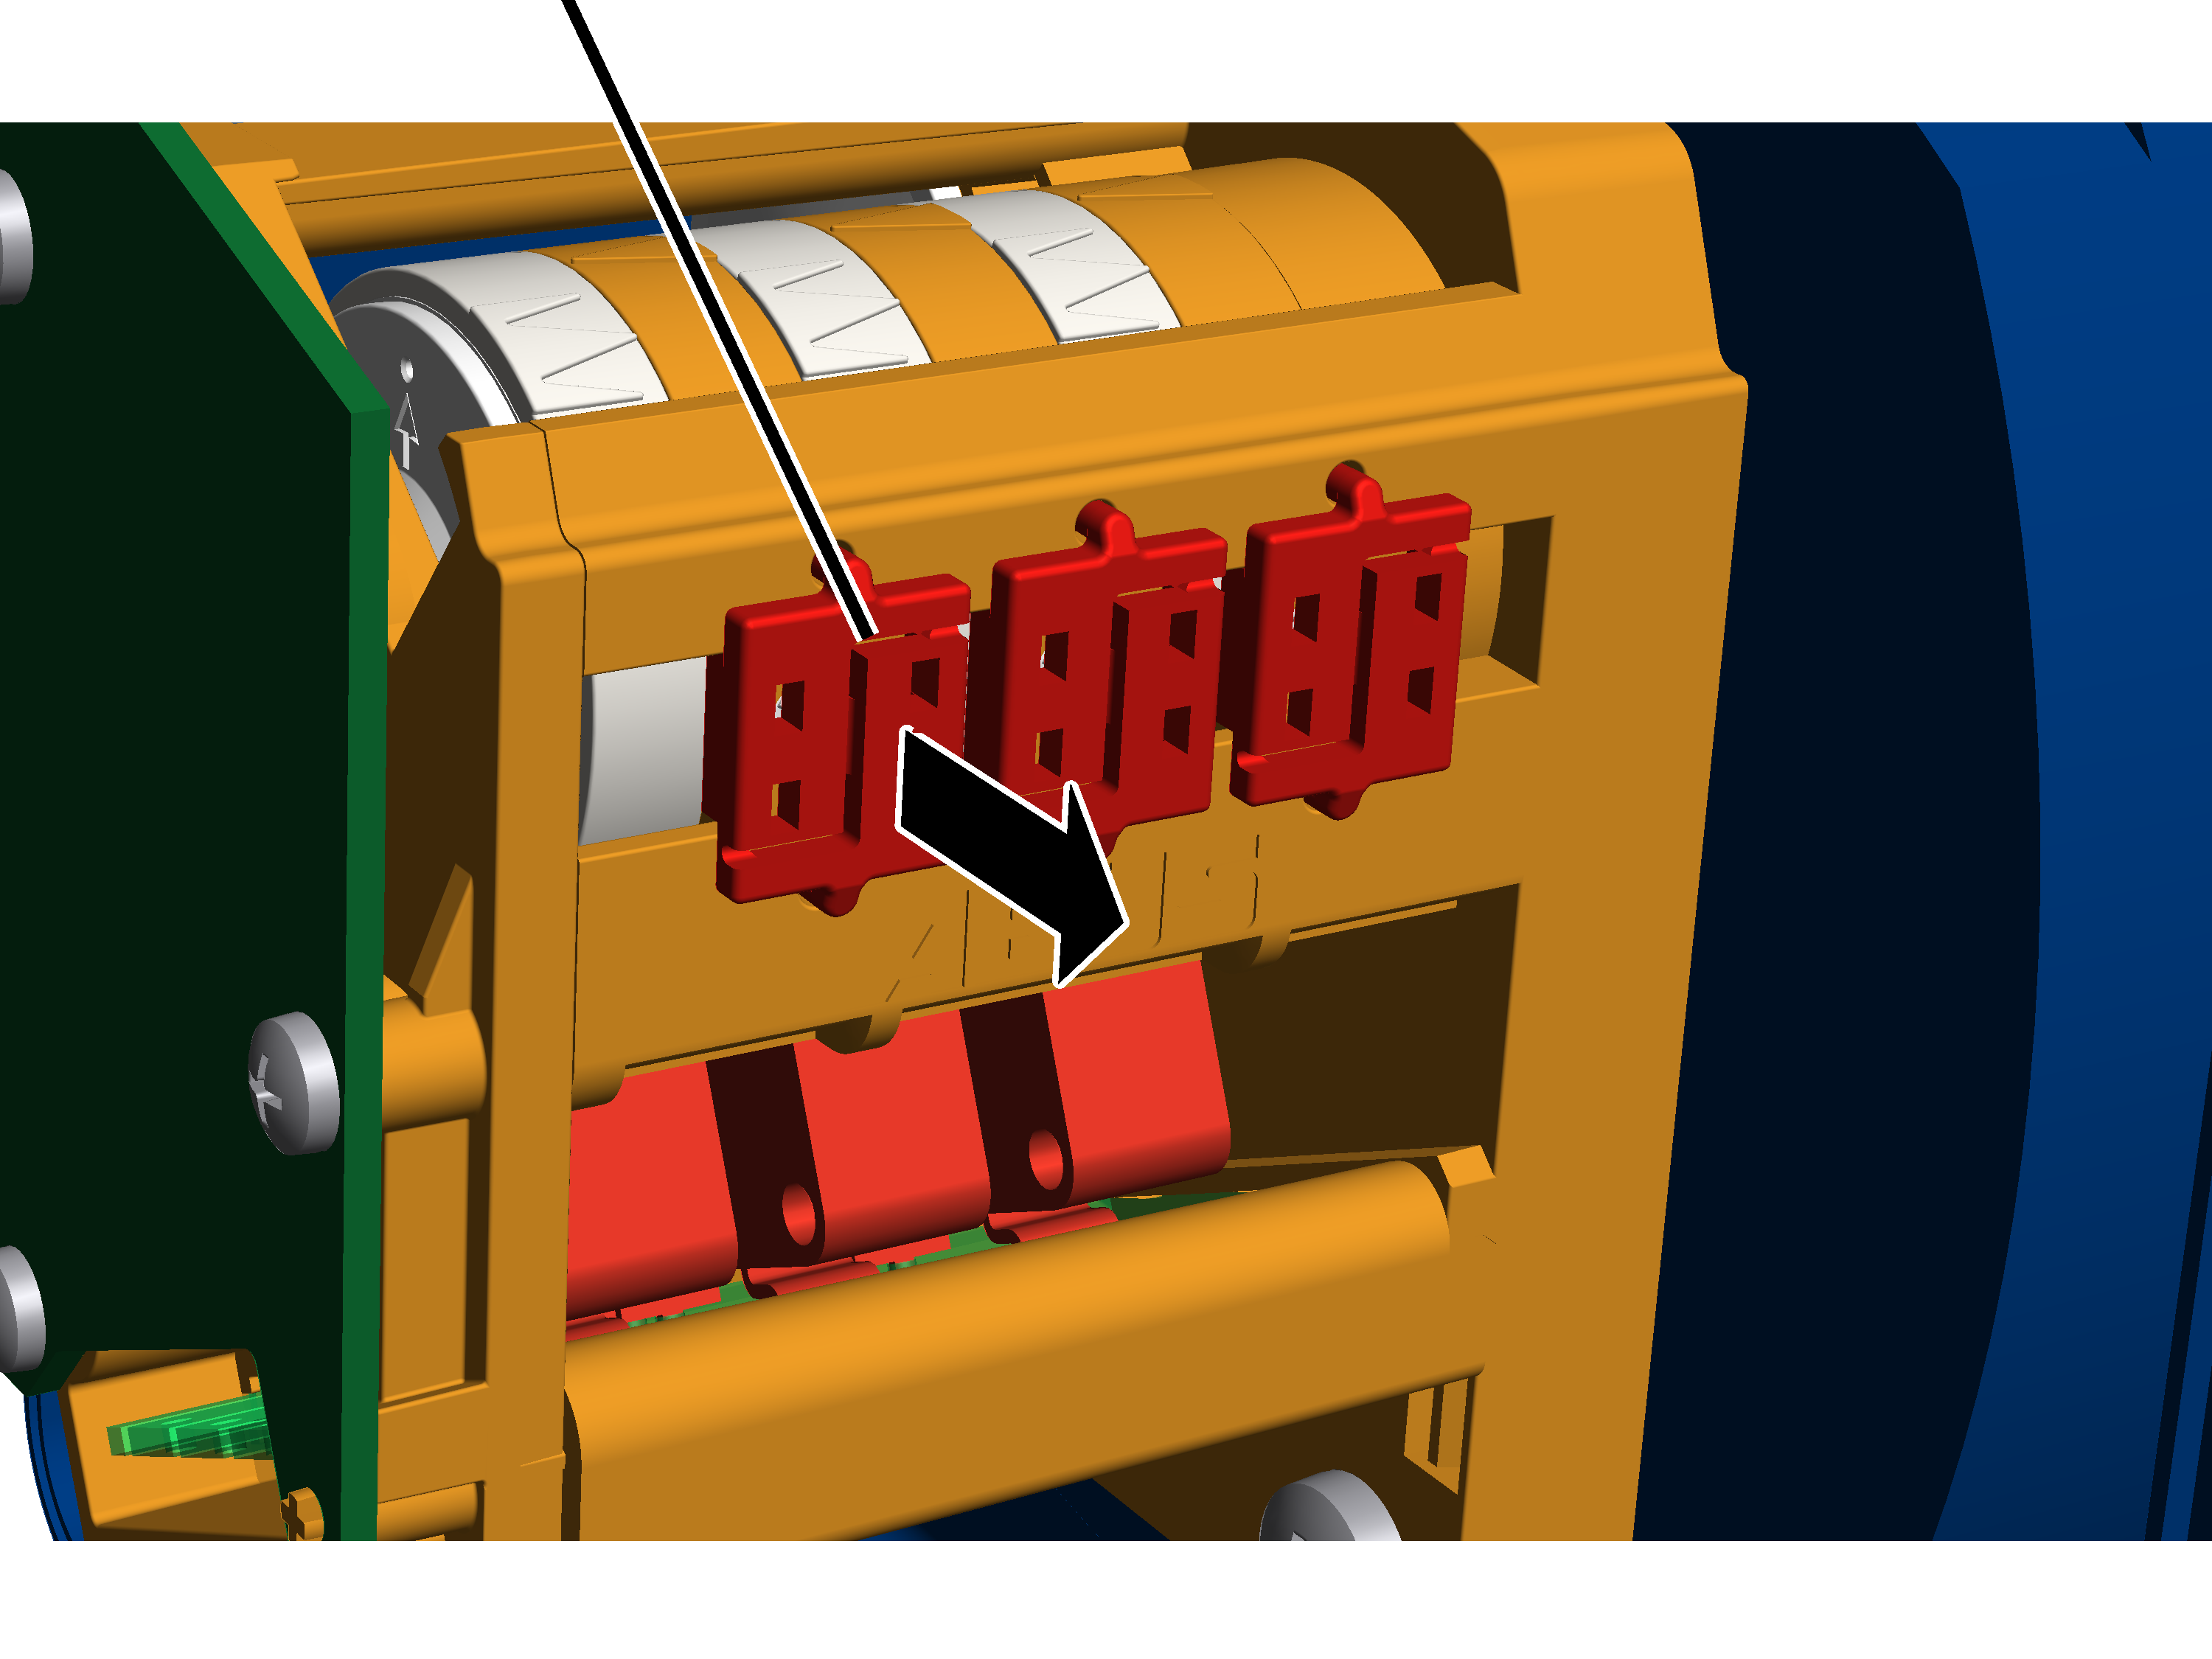
- Odstraňte víko krytu mezního vypínače zdvihu na lanovém bubnu.
- Plombu šroubovákem uprostřed rozevřete a odstraňte.
Nastavení dolního omezovače zdvihu
Dolní omezovač zdvihu se nastaví levým stavěcím šroubem.
bílý ukazatel vačkového kroužkuoranžový ukazatel
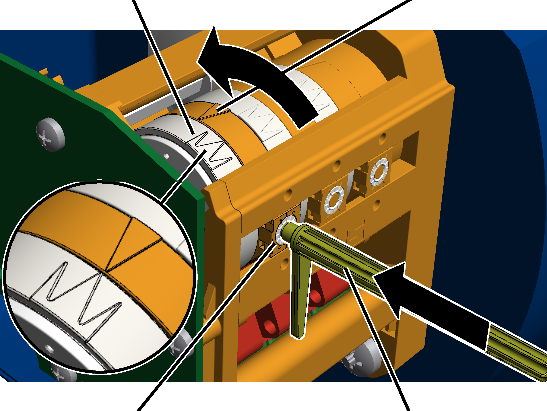
- Odeberte seřizovací klíč. Je upevněn na dvou úchytech na mezním vypínači převodovky.
Alternativně lze použít i imbusový šroubovák velikost 3.0 (ideálně s otočným talířem).
Akušroubovák se NESMÍ použít.
- Seřizovací klíč zatlačte do stavěcího šroubu. Je nutné ho do stavěcího šroubu tlačit lehkým tlakem.
- Je-li to nutné: stavěcím šroubem otáčejte tak dlouho, dokud bílý ukazatel vačkového kroužku není vpravo od oranžového ukazatele. Nesmí být vlevo od oranžového ukazatele nebo přesně na oranžovém ukazateli.
Prostřední bílá šipka znázorňuje přesnou polohu spínacího bodu, obě bílé šipky vlevo a vpravo ukazují začátek a konec fáze spínání (spínací hystereze).
- Otáčejte stavěcím šroubem tak, aby se bílý ukazatel vačkového kroužku otáčel proti směru otáčení hodinových ručiček. Pokračujte v otáčení, až bílý ukazatel stojí přesně na oranžovém ukazateli a je slyšet cvaknutí.
- Otáčením vpravo se posune spínací bod dolů.
- Otáčením vlevo se posune spínací bod nahoru.
- Spínací bod pro nejnižší polohu háku je nyní nastaven. Na tomto spínacím bodu zůstane nosný hák v normálním provozu stát, poté co před tím zabrzdil. Brzdnou dráhu v dalším kroku automaticky vypočítá ABUControl.
Pouze u mezního vypínače převodovky ‚GPK‘
Nastavení dolního omezovače zdvihu
Dolní omezovač zdvihu se nastaví předním stavěcím šroubem.
mikrospínačspínací vačka
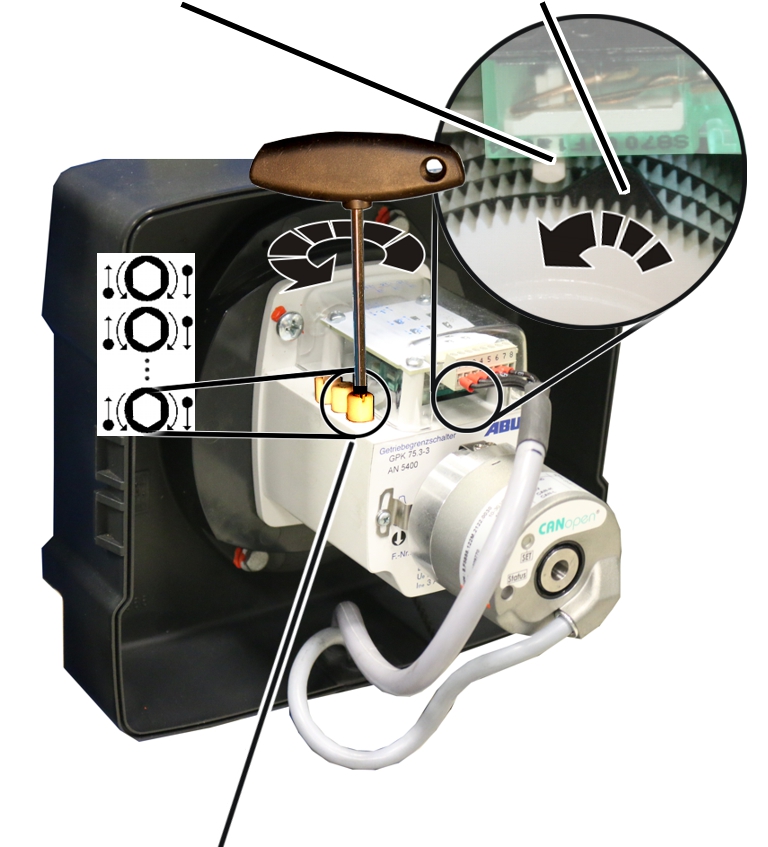
- Přední stavěcí šroub otáčejte, dokud se spínací vačka nenachází vpravo od mikrospínače. Nesmí být vlevo od mikrospínače nebo přesně na mikrospínači.
- Stavěcím šroubem otáčejte doleva, až spínací vačka tlačí proti směru otáčení hodinových ručiček proti mikrospínači a je slyšet kliknutí.
- Spínací bod pro nejnižší polohu háku je nyní nastaven. Na tomto spínacím bodu zůstane nosný hák v normálním provozu stát, poté co před tím zabrzdil. Brzdnou dráhu v dalším kroku automaticky vypočítá ABUControl.
- Nyní máte vypočítanou nejnižší polohu nosného háku.
Výpočet brzdné dráhy
V normálním provozu nosný hák zpomalí na pomalou rychlost zdvihu, než zůstane stát v nejnižší poloze háku.
Brzdnou dráhu automaticky vypočítá ABUControl.
- Jeďte s nosným hákem bez břemene několik metrů nahoru.
- Jeďte nosným hákem rychlou rychlostí zdvihu dolů.
- V nejnižší poloze háku zůstane nosný hák stát.
Podle toho, jak byl spínací bod před tím změněn, se může stát, že nosný hák jede až do spínacího bodu rychlou rychlostí zdvihu a potom zůstane najednou stát nebo že nosný hák zpomalí dříve, než je nutné, a jede delší kus pouze pomalou rychlostí zdvihu.
Kdyby musel jet nosný hák velmi dlouho pomalou rychlostí zdvihu, lze ručně změnit koncovou polohu brzdné fáze. Viz „Dočasná změna koncové polohy brzdné fáze pohonu zdvihu“.
- ABUControl uloží nový spínací bod nejnižší polohy háku a nyní automaticky vypočítá potřebnou brzdnou dráhu.
Při dalším najetí spínacího bodu:
- Nosný hák zpomalí (v závislosti na aktuální rychlosti zdvihu) krátce před nejnižší polohou háku na pomalou rychlost zdvihu.
- Bezprostředně před spínacím bodem nosný hák pokračuje v jízdě už jenom pomalou rychlostí zdvihu.
- Na spínacím bodu zůstane nosný hák stát.
Kontrola nastavení
- Najeďte nosným hákem nahoru.
- Při pomalé a rychlé rychlosti zdvihu spouštějte nosný hák a kontrolujte, jestli zůstane stát v nejnižší poloze háku.
Pouze u mezního vypínače převodovky ‚GGS‘
Zaplombování stavěcích šroubů
plomba
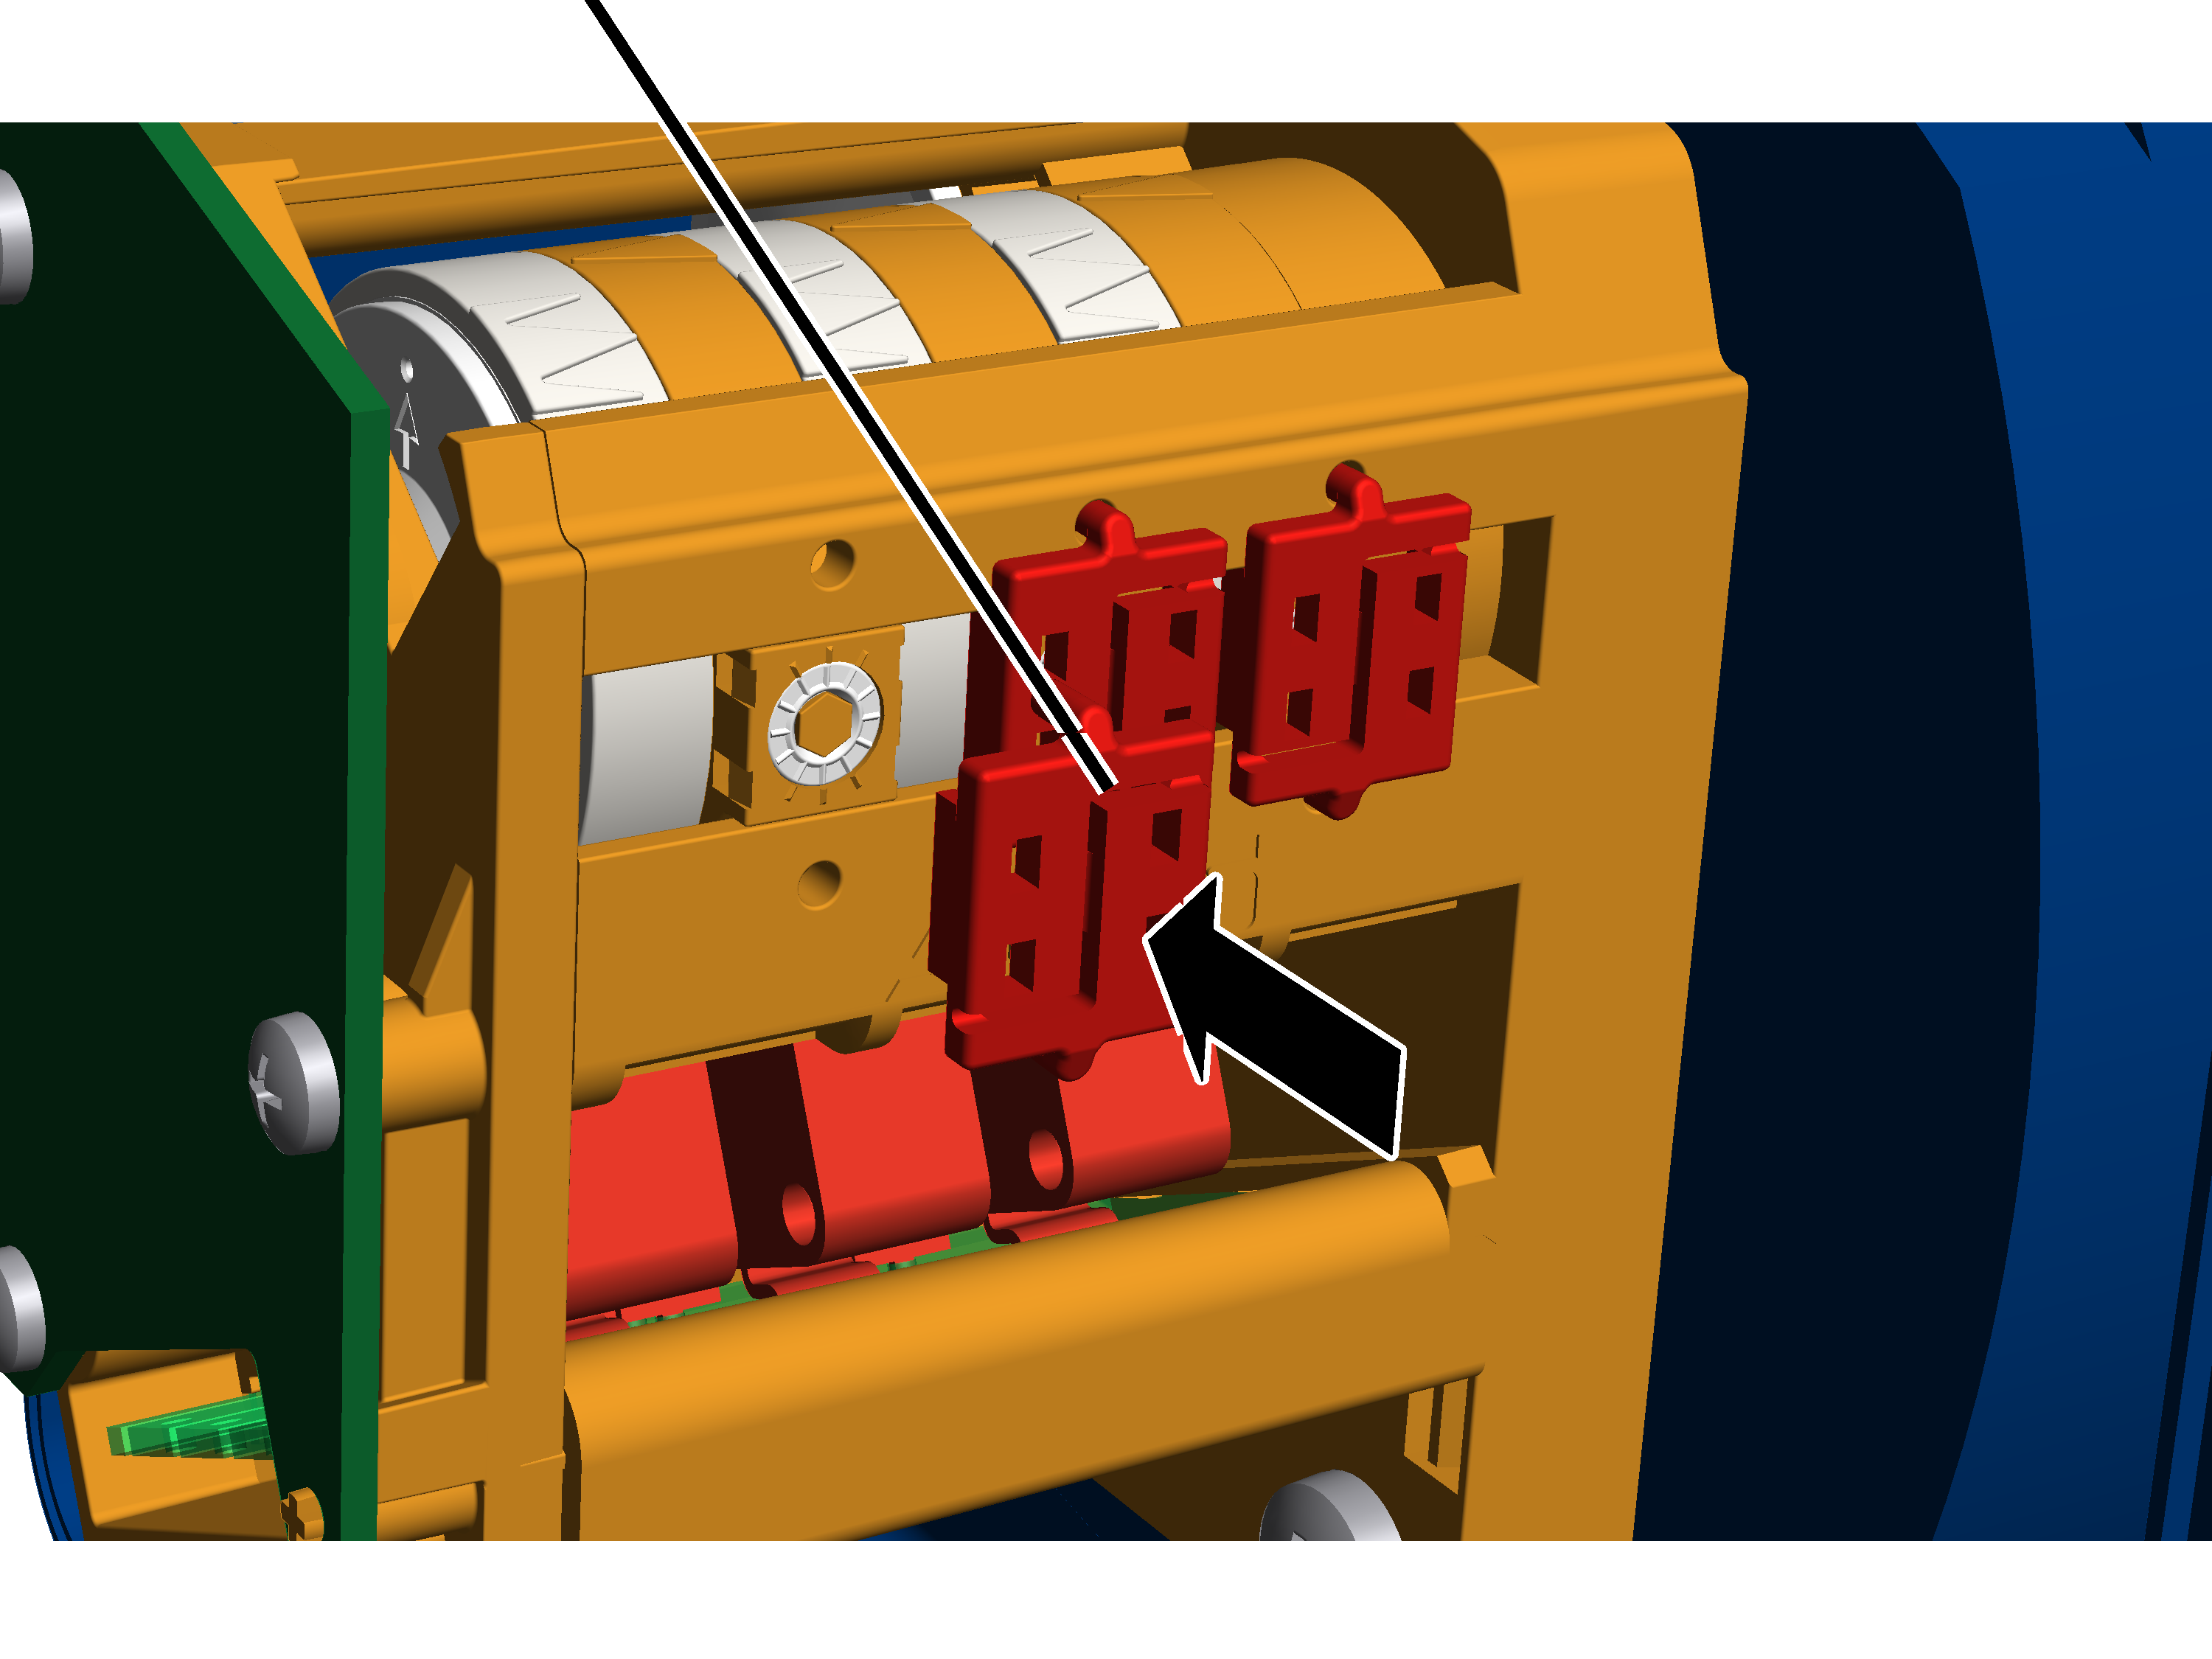
- Nasuňte plombu na stavěcí šroub a zatlačte.
Montáž, nastavení a naučení snímače vzdálenosti
U snímače vzdálenosti jízdy kočky: Kočky měří pomocí snímače vzdálenosti laserovým paprskem svou vzdálenost od konce hlavního nosníku. Prostřednictvím tohoto měření se realizuje předběžné a koncové vypnutí (místo jinak běžných křížových pákových spínačů) a prostřednictvím vypočítané polohy obou koček i pojistka proti srážce (místo jinak běžných reflexních světelných závor). Ve společném provozu obou koček se rovněž vypočítává a příslušně reguluje stále konstantní vzdálenost mezi kočkami.
U snímače vzdálenosti jízdy jeřábu: Jeřáby měří pomocí snímače vzdálenosti laserovým paprskem svou vzdálenost od protilehlého jeřábu (nebo obou protilehlých jeřábů). Tak se realizuje předběžné a koncové vypnutí k protilehlému nebo protilehlým jeřábům (místo jinak běžných reflexních světelných závor). Rovněž se tak reguluje stále konstantní vzdálenost v tandemovém provozu. Předběžné a koncové vypnutí ke konci jeřábové dráhy se realizuje prostřednictvím křížových pákových spínačů.
Při kontrole vzdálenosti jeřábu ze statických důvodů nebo kontrole vzdálenosti jeřábů v závislosti na zátěži se obecně používají reflexní světelné závory nebo jednosměrné světelné závory. Při ovládání profilu haly se používají křížové pákové spínače nebo systém měření absolutních hodnot.
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]).
Přehled: snímač vzdálenosti a reflektor
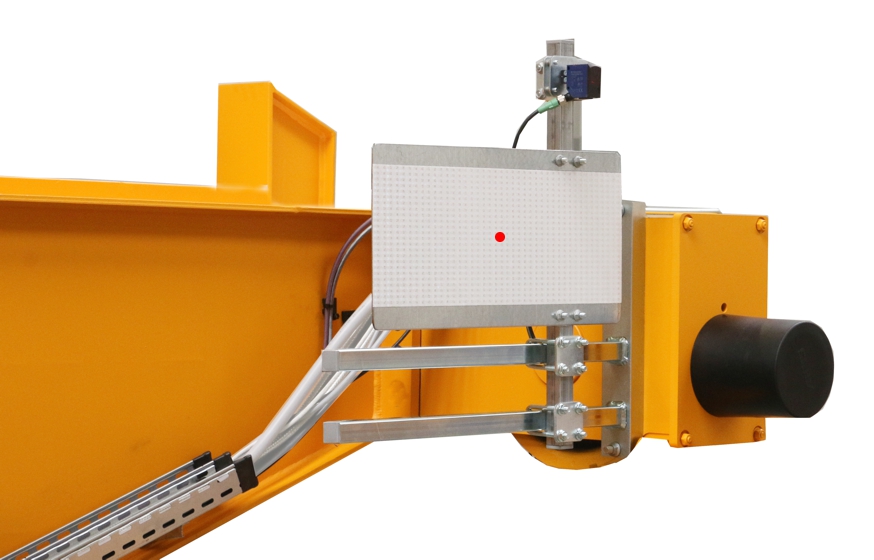
- U snímače vzdálenosti jízda jeřábu: Snímač vzdálenosti jeřábu a reflektor pro snímač vzdálenosti protilehlého jeřábu se upevňují na společném úchytu na nosníku pojezdového ústrojí. Na protilehlém jeřábu je proto uspořádání snímače vzdálenosti a reflektoru zaměněné. Laserové paprsky snímače vzdálenosti se nesmí křížit.
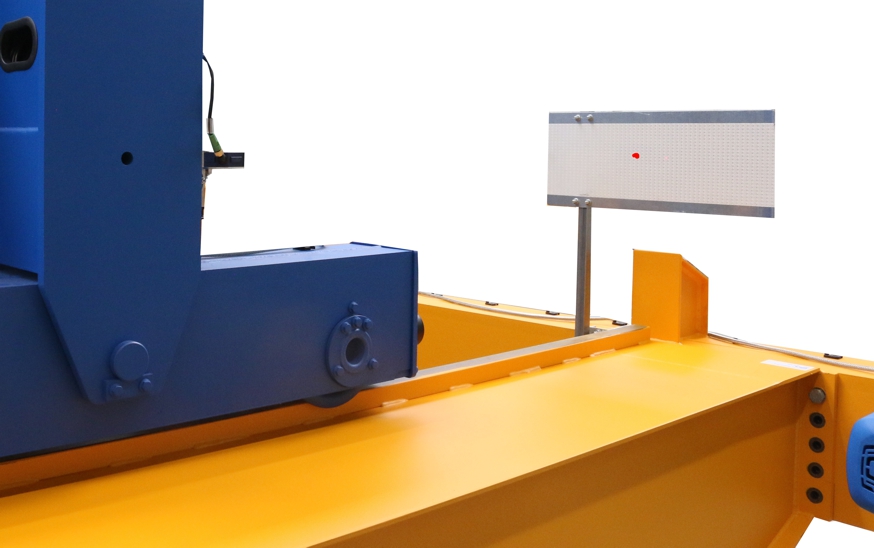
- U snímače vzdálenosti jízda kočky na lanovém kladkostroji GM modular: Snímač vzdálenosti se na úchytu ze strany nasune do krytu lanového bubnu. Reflektor se nalepí jako lepicí fólie na nosníku pojezdového ústrojí jeřábu nebo upevní na čtvercové trubce.
- U snímače vzdálenosti jízda kočky na lanovém kladkostroji GM kompakt: Snímač vzdálenosti se namontuje s magnetickým držákem na rámu kočky. Reflektor se nalepí jako lepicí fólie na nosníku pojezdového ústrojí jeřábu nebo upevní na čtvercové trubce.
Montáž snímače vzdálenosti
Snímač vzdálenosti se buď upevní s úchytem na nosníku pojezdového ústroji na čtvercové trubce nebo umístí s magnetickým držákem na lanovém kladkostroji.
Pouze u snímače vzdálenosti na čtvercové trubce
Montáž úchytu na světelné závory
závitový třmen
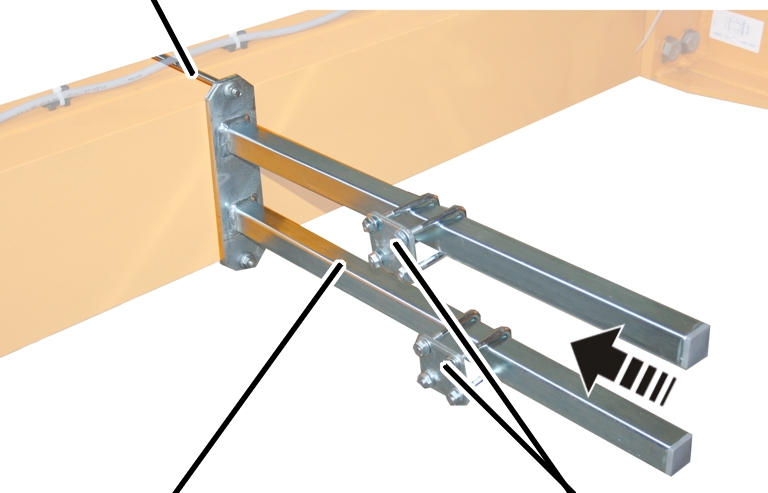
- Upevněte úchyt na pojezdovém nosníku.
- Úchyt pevně utáhněte pomocí závitového třmene.
závitový třmen |
Utahovací moment |
|---|---|
M8 |
25 Nm |
M10 |
50 Nm |
M12 |
75 Nm |
- Nasuňte objímky trubky (2x) a zajistěte.
- Čtvercovou trubku nasuňte do objímek a přišroubujte.
adaptérpřipevňovací deska
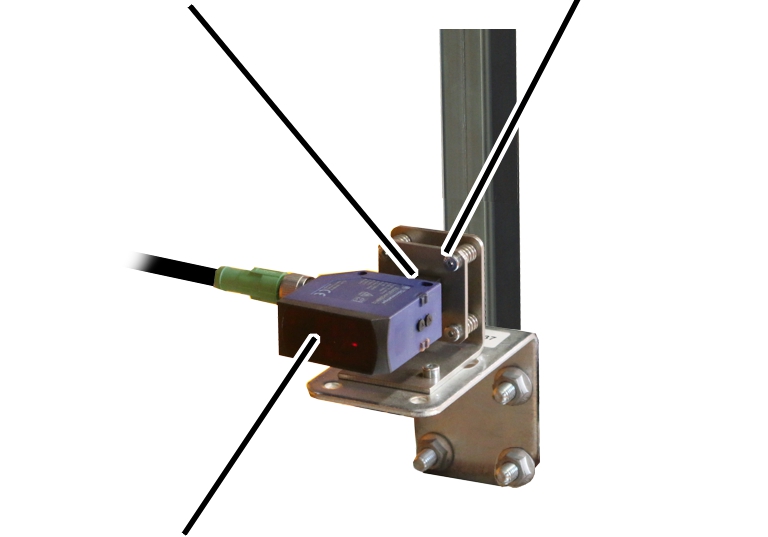
- Celý úchyt nasuňte na čtvercovou trubku.
- Úchyt rukou utáhněte žebrovanými maticemi M8 (4x).
- Snímač vzdálenosti nasuňte do adaptéru na upevňovací desce a utáhněte šrouby.
Pouze u snímače vzdálenosti na magnetickém držáku
- Vhodnou konstrukční velikost a provedení zvolte z následujících výkresů.
- Rozměry A a B vyčtěte z následujících tabulek.
magnetický držák
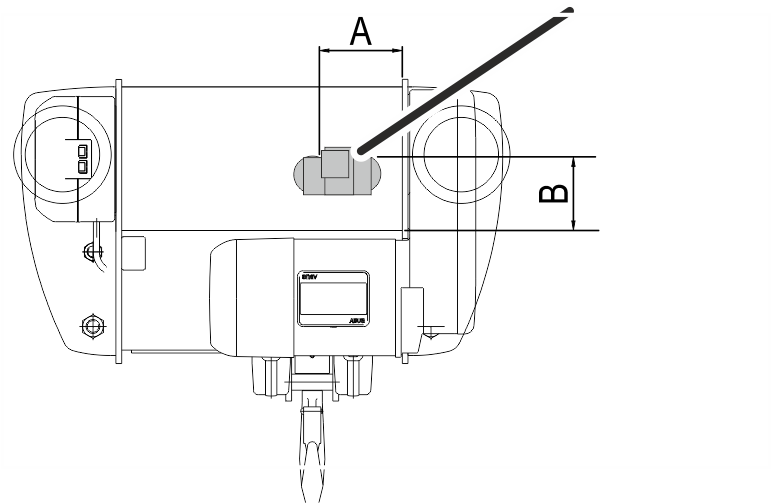
Montážní poloha magnetického držáku na lanovém kladkostroji E
Konstrukční velikost |
Rozměr A |
Rozměr B |
|---|---|---|
800 4/1 |
130 |
100 |
1000 2/1 |
130 |
130 |
1000 4/1 |
130 |
130 |
2000 2/1 |
130 |
130 |
2000 4/1 |
130 |
160 |
3000 2/1 |
130 |
160 |
3000 4/1 |
130 |
160 |
5000 2/1 |
130 |
160 |
5000 4/1 |
130 |
200 |
6000 2/1 |
130 |
160 |
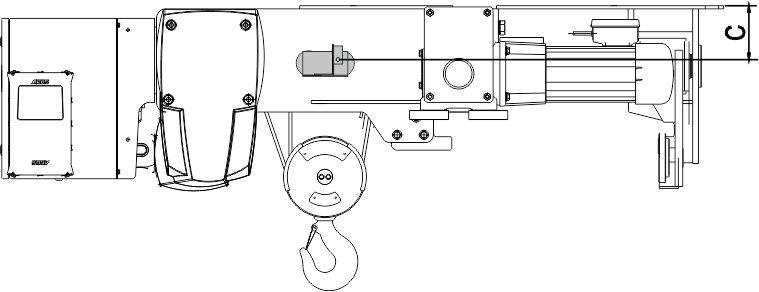
Montážní poloha magnetického držáku na lanovém kladkostroji S. Dbejte na rozměr C a snímač vzdálenosti upevněte co možná ve středu na lanovém pohonu.
Konstrukční velikost |
Rozměr A |
|---|---|
800 4/1 |
140 |
1000 4/1 |
180 |
2000 4/1 |
180 |
3000 2/1 |
180 |
3000 4/1 |
245 |
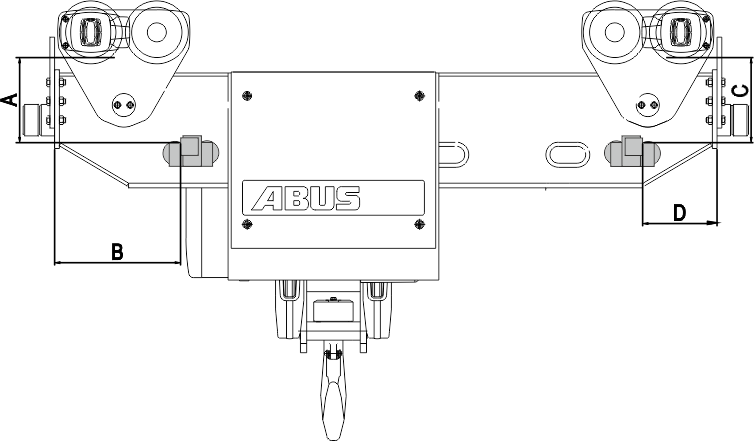
Montážní poloha magnetického držáku na lanovém kladkostroji U. Dbejte na rozdílné polohy pro levý a pravý snímač vzdálenosti.
Konstrukční velikost |
Rozměr A |
Rozměr B |
Rozměr C |
Rozměr D |
|---|---|---|---|---|
5000 4/1 |
330 |
350 |
310 |
660 |
6000 2/1 |
325 |
640 |
285 |
560 |
6000 4/1 |
400 |
320 |
370 |
595 |
7000 2/1 |
360 |
420 |
450 |
550 |
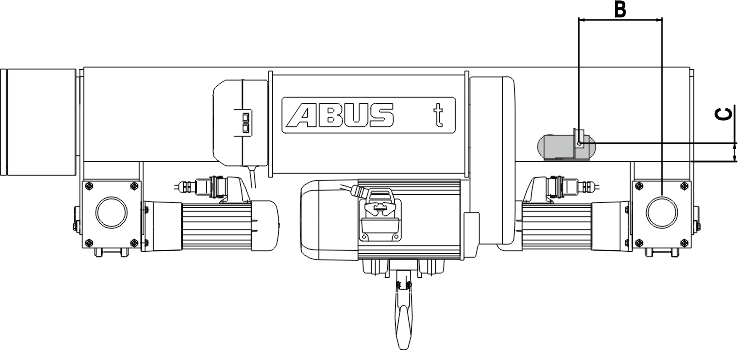
Montážní poloha magnetického držáku na lanovém kladkostroji D.
Konstrukční velikost |
Rozměr A |
Rozměr B |
|---|---|---|
800 4/1 |
210 |
60 |
1000 4/1 |
200 |
50 |
2000 2/1 |
200 |
50 |
2000 4/1 |
200 |
50 |
3000 2/1 |
225 |
50 |
3000 4/1 |
225 |
50 |
5000 2/1 |
200 |
50 |
5000 4/1 |
130 |
50 |
5000 4/2 |
200 |
50 |
5000 6/1 |
130 |
50 |
6000 2/1 |
200 |
45 |
6000 4/1 |
170 |
50 |
6000 6/1 |
200 |
50 |
7000 2/1 |
190 |
50 |
7000 4/1 |
190 |
50 |
7000 4/2 |
190 |
50 |
7000 6/1 |
190 |
60 |
7000 8/2 |
190 |
50 |
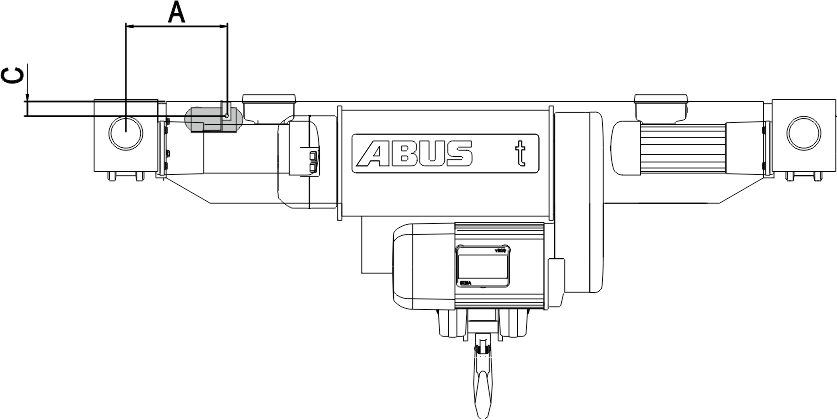
Montážní poloha magnetického držáku na lanovém kladkostroji DA.
Konstrukční velikost |
Rozměr A |
Rozměr C |
|---|---|---|
800 4/1 |
540 |
30 |
1000 4/1 |
250 |
35 |
2000 2/1 |
520 |
55 |
2000 4/1 |
520 |
55 |
3000 2/1 |
470 |
50 |
3000 4/1 |
550 |
60 |
5000 2/1 |
550 |
45 |
5000 4/1 |
610 |
55 |
6000 2/1 |
565 |
50 |
6000 4/1 |
700 |
55 |
7000 2/1 |
590 |
70 |
7000 4/1 |
390 |
170 |
7000 6/1 |
350 |
200 |
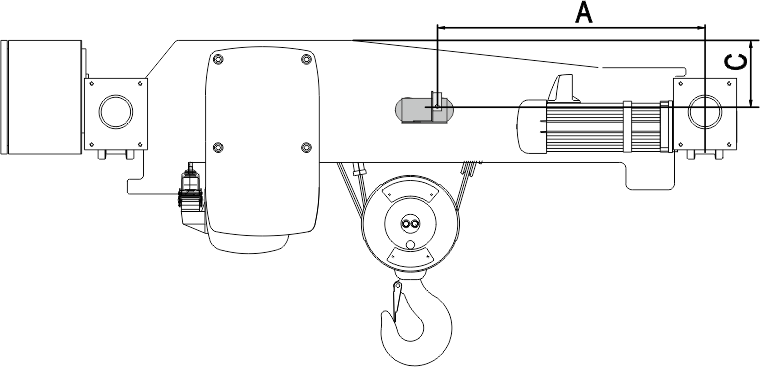
Montážní poloha magnetického držáku na lanovém kladkostroji DQA. Dbejte na rozměr C a snímač vzdálenosti upevněte co možná ve středu na lanovém pohonu.
Konstrukční velikost |
Rozchod |
Rozměr C |
|---|---|---|
2000 |
1400 |
100 |
3000 |
1400 |
85 |
2000 |
1600 |
100 |
3000 |
1600 |
85 |
5000 |
1600 |
75 |
6000 |
1600 |
80 |
2000 |
2000 |
95 |
3000 |
2000 |
85 |
5000 |
2000 |
75 |
6000 |
2000 |
85 |
2000 |
2500 |
100 |
3000 |
2500 |
80 |
5000 |
2500 |
75 |
6000 |
2500 |
85 |
7000 |
2500 |
100 |
7000 |
3000 |
100 |
7000 |
3500 |
100 |
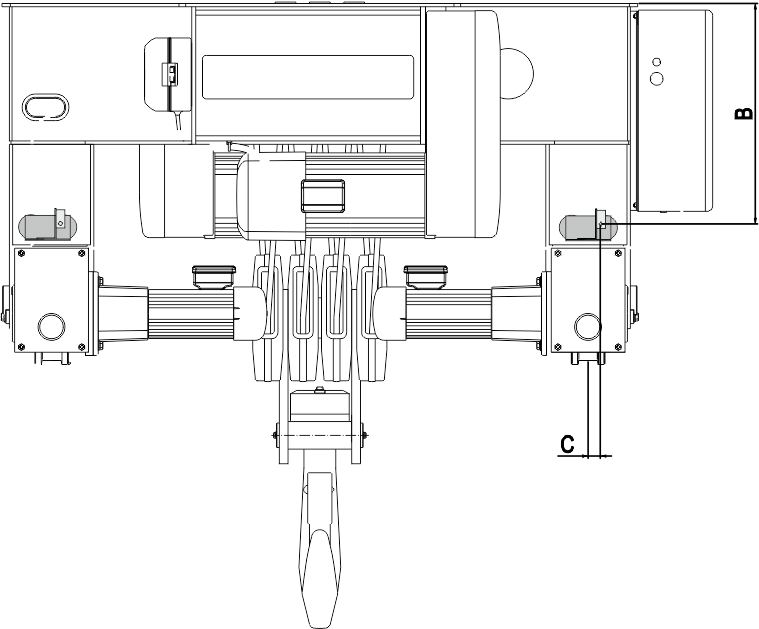
Montážní poloha magnetického držáku na lanovém kladkostroji Z.
Konstrukční velikost |
Rozměr B |
|---|---|
5000 4/2 |
535 |
5000 8/2 |
580 |
6000 4/2 |
565 |
6000 8/2 |
570 |
7000 4/2 |
725 |
7000 6/2 |
850 |
7000 8/2 |
660 |
7000 10/2 |
300 |
7000 12/2 |
470 |
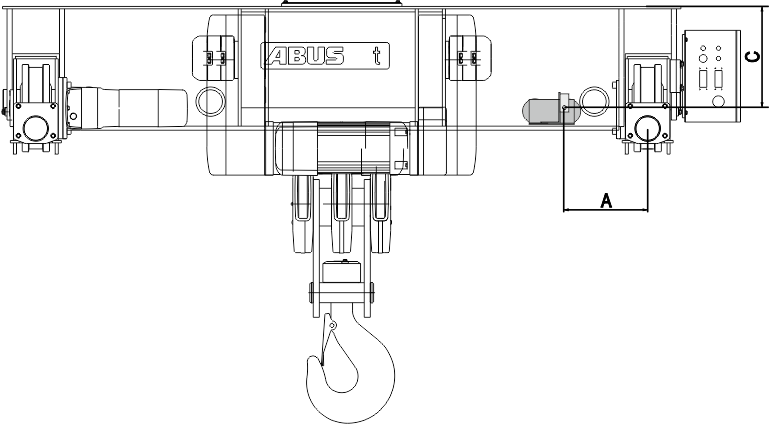
Montážní poloha magnetického držáku na lanovém kladkostroji ZA.
Konstrukční velikost |
Rozměr A |
Rozměr C |
|---|---|---|
5000 8/2 |
315 |
355 |
6000 8/2 |
315 |
200 |
7000 6/2 |
440 |
500 |
7000 8/2 |
420 |
482 |
7000 10/2 |
500 |
570 |
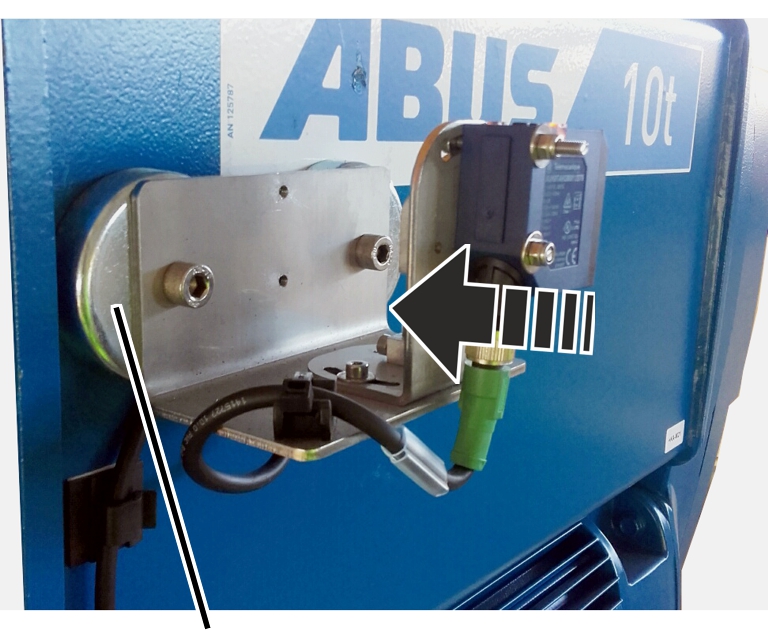
- Umístěte magnetický držák na lanovém kladkostroji.
Uvedená poloha se při tom vztahuje k místu na snímači vzdálenosti, na němž vystupuje laserový paprsek ze snímače.
V závislosti na montážní situaci je poloha pro magnetický držák již možná označena.
Pouze u lanového kladkostroje GM modular
strana bubnu
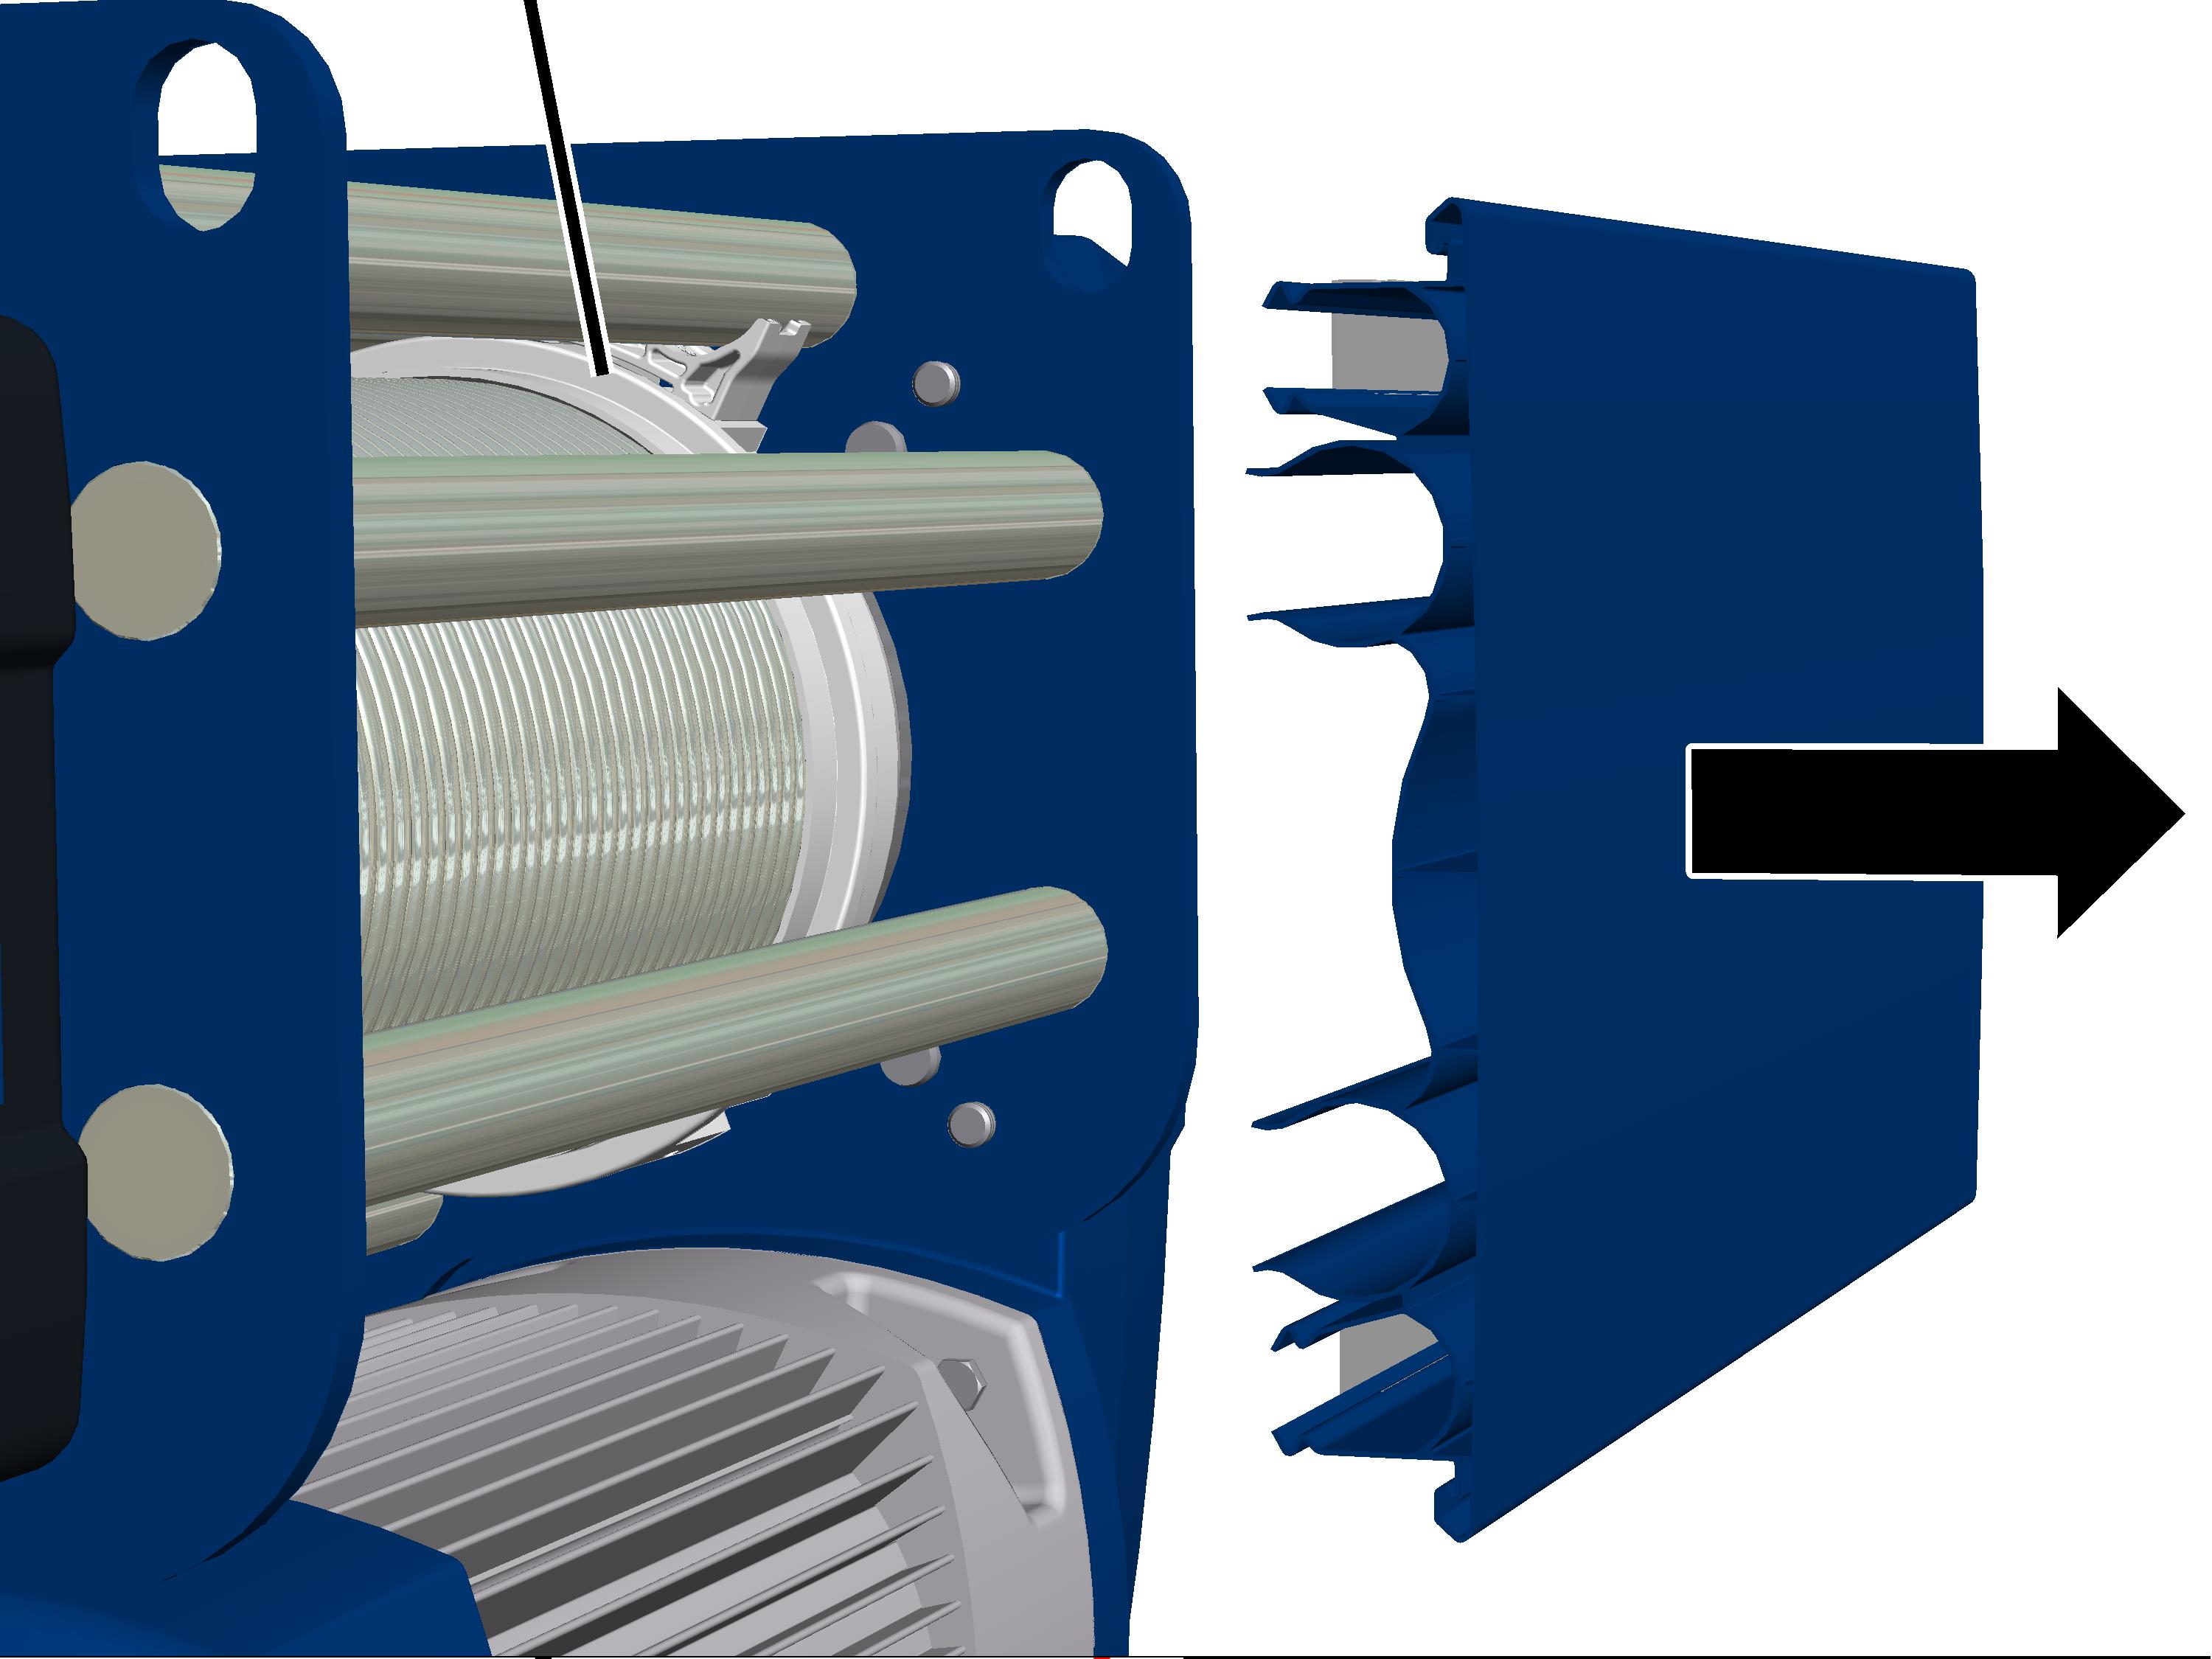
- Odejměte kryt ze strany bubnu.
úhelníkový plech
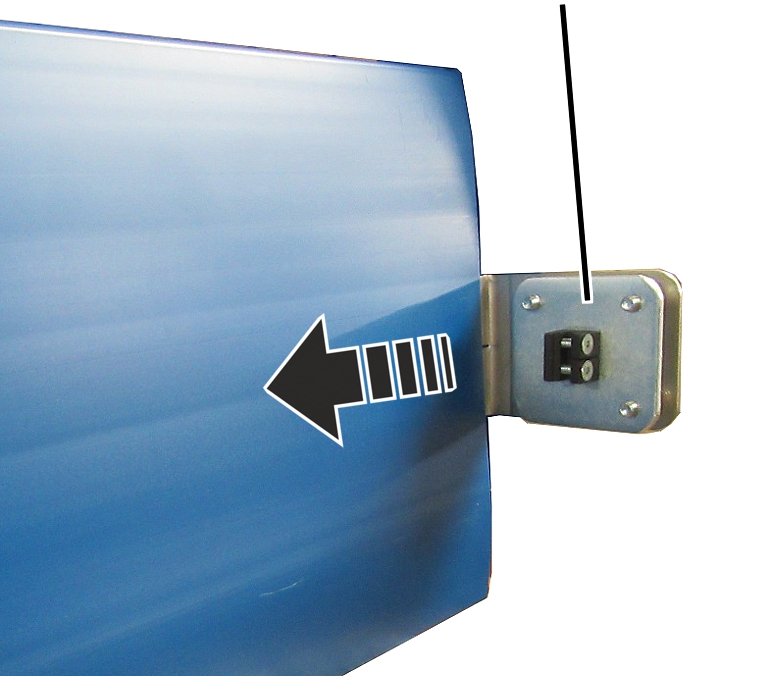
- Úhelníkový plech zasuňte drážkou ze strany do krytu.
- Nasaďte kryt na lanový kladkostroj.
- Snímač vzdálenosti nasuňte do adaptéru na upevňovací desce a utáhněte šrouby.
Montáž reflektoru
- U tandemové regulace: Jeřáby umístěte co nejdále od sebe.
- Při společném provozu dvou koček: Kočky umístěte co nejdále od sebe.
Pouze u reflektoru jako lepicí fólie
- Reflektor jako lepicí fólie umístěte tak, aby byl laserový bod co nejvíce ve středu.
Přesnější nastavení se provádí později na snímači vzdálenosti. Polohu nalepené lepicí fólie již nelze opravit.
- Natiskněte lepicí fólii.
Pouze u reflektoru na čtvercové trubce
závitový třmen
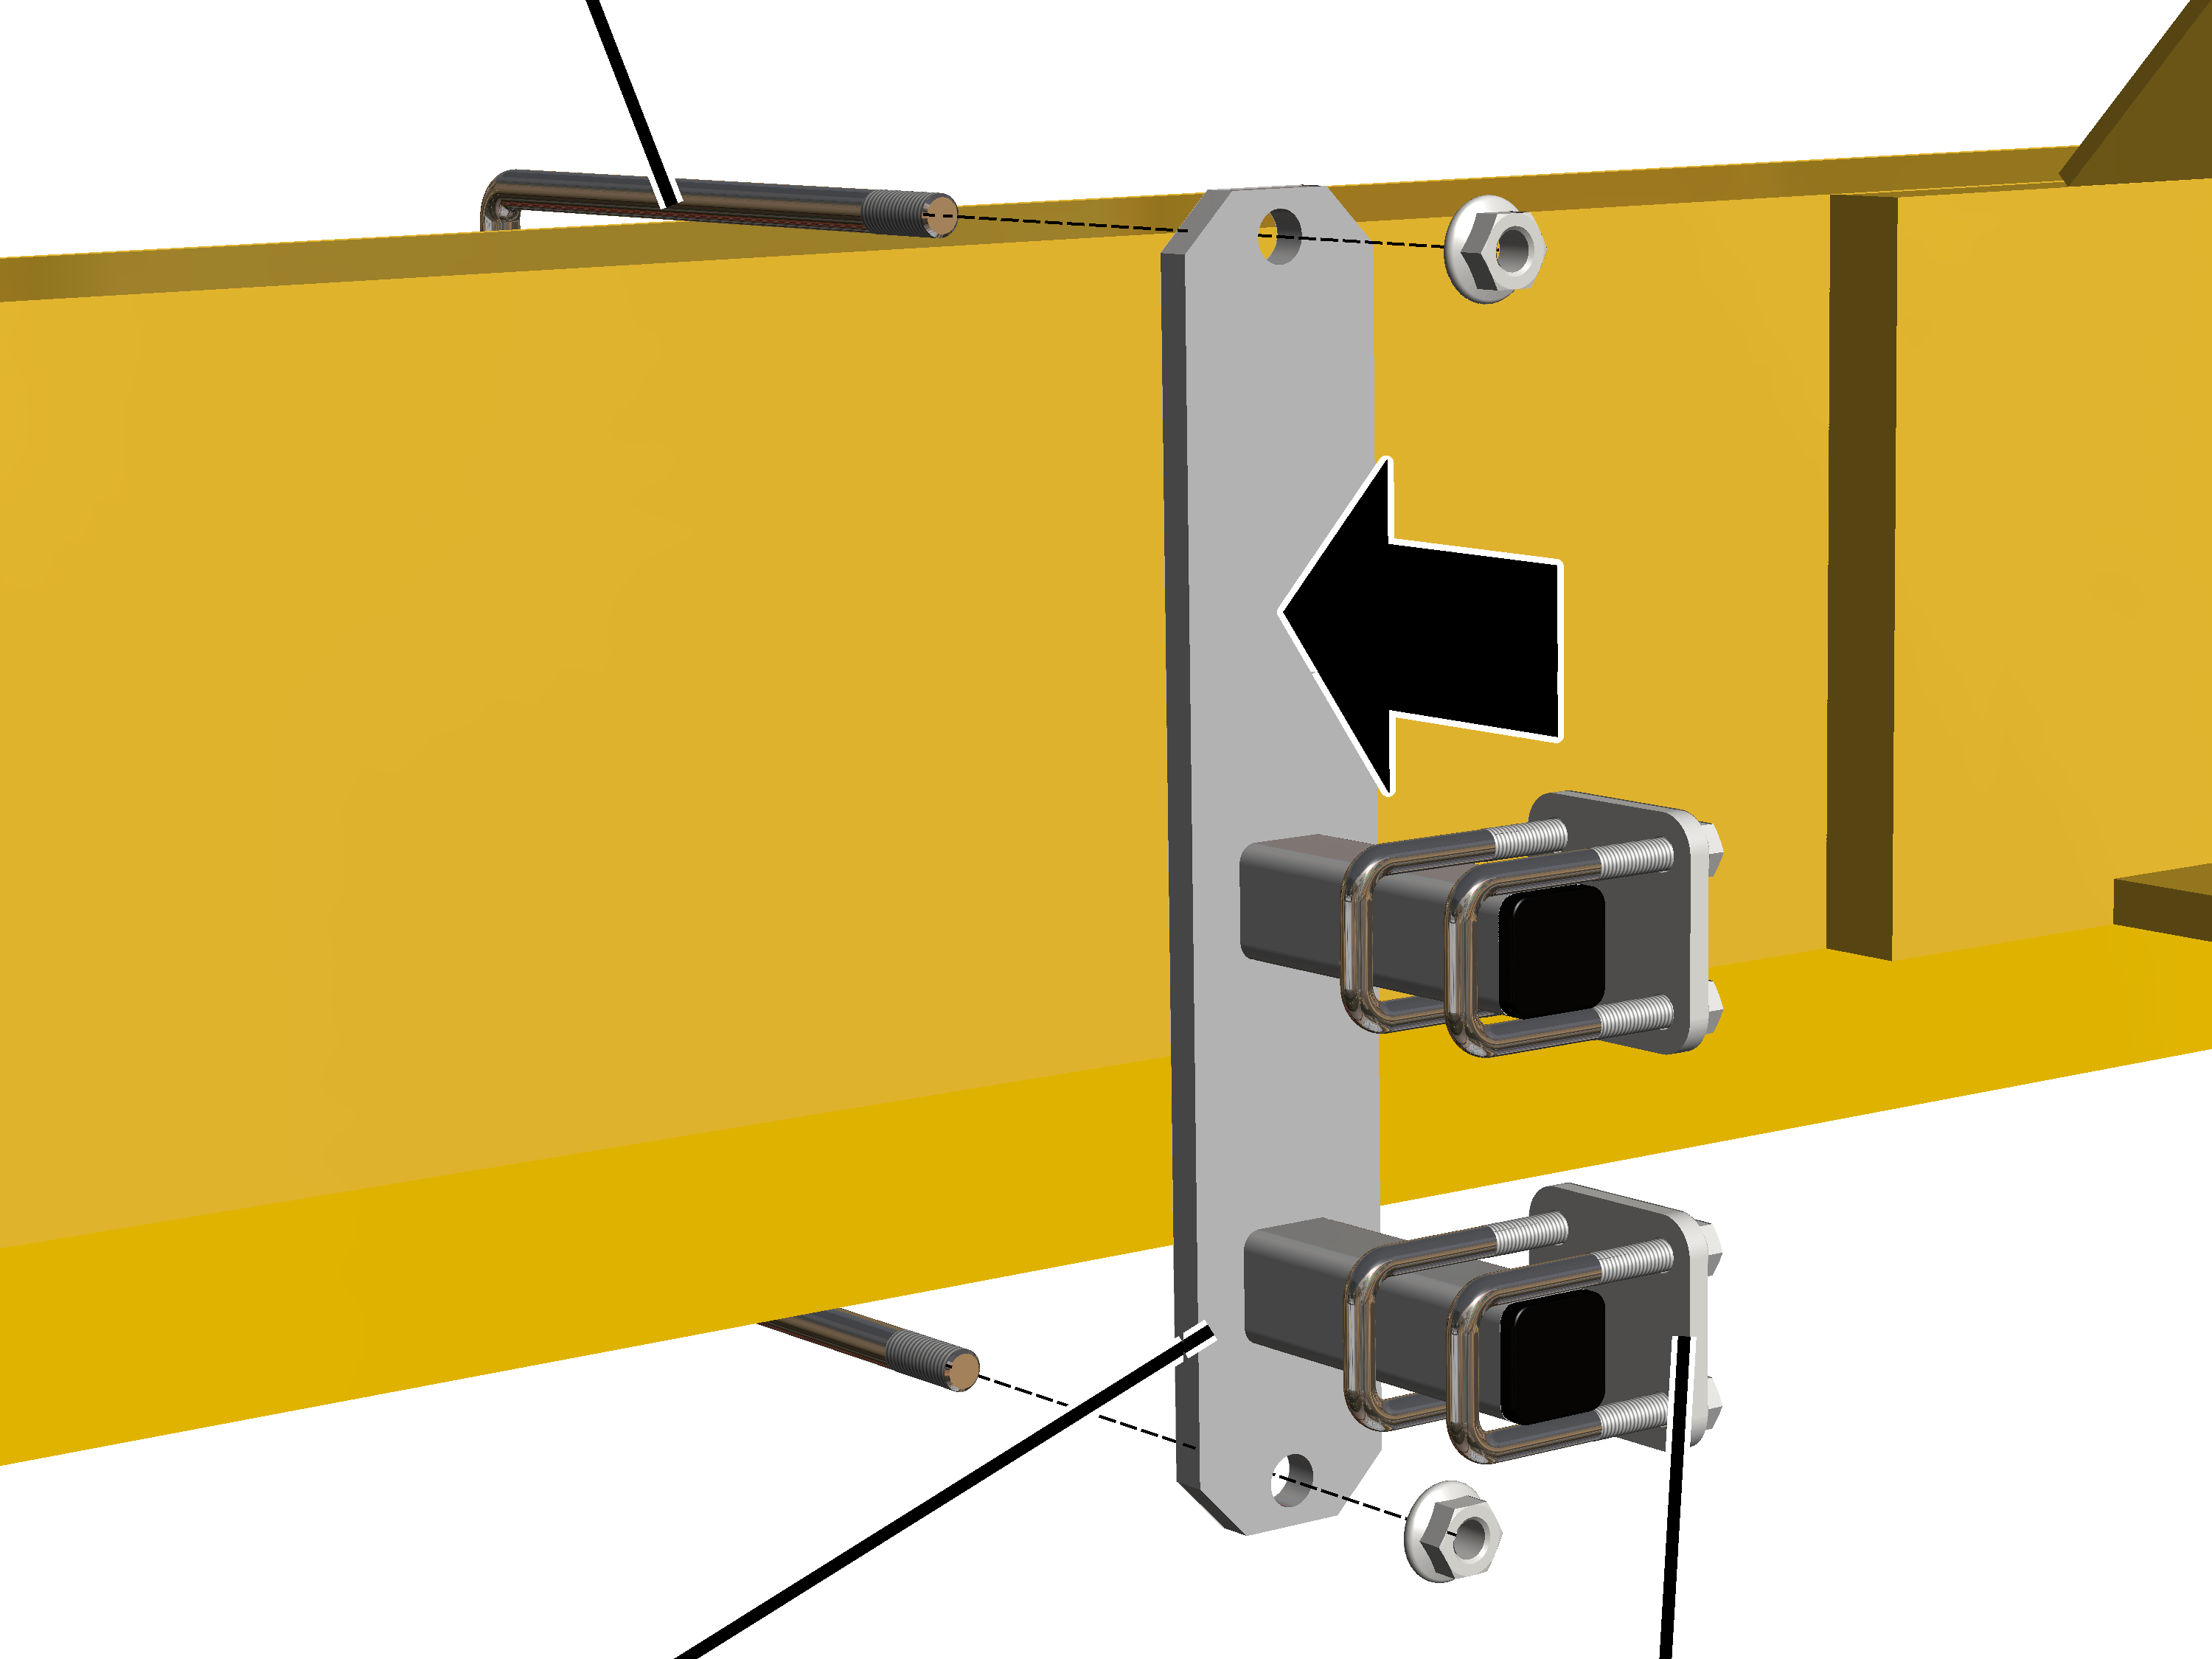
- Úchyt pevně utáhněte pomocí závitového třmene.
závitový třmen |
Utahovací moment |
|---|---|
M8 |
25 Nm |
M10 |
50 Nm |
M12 |
75 Nm |
- Nasuňte objímky trubky (2x) a zajistěte.
čtvercová trubka
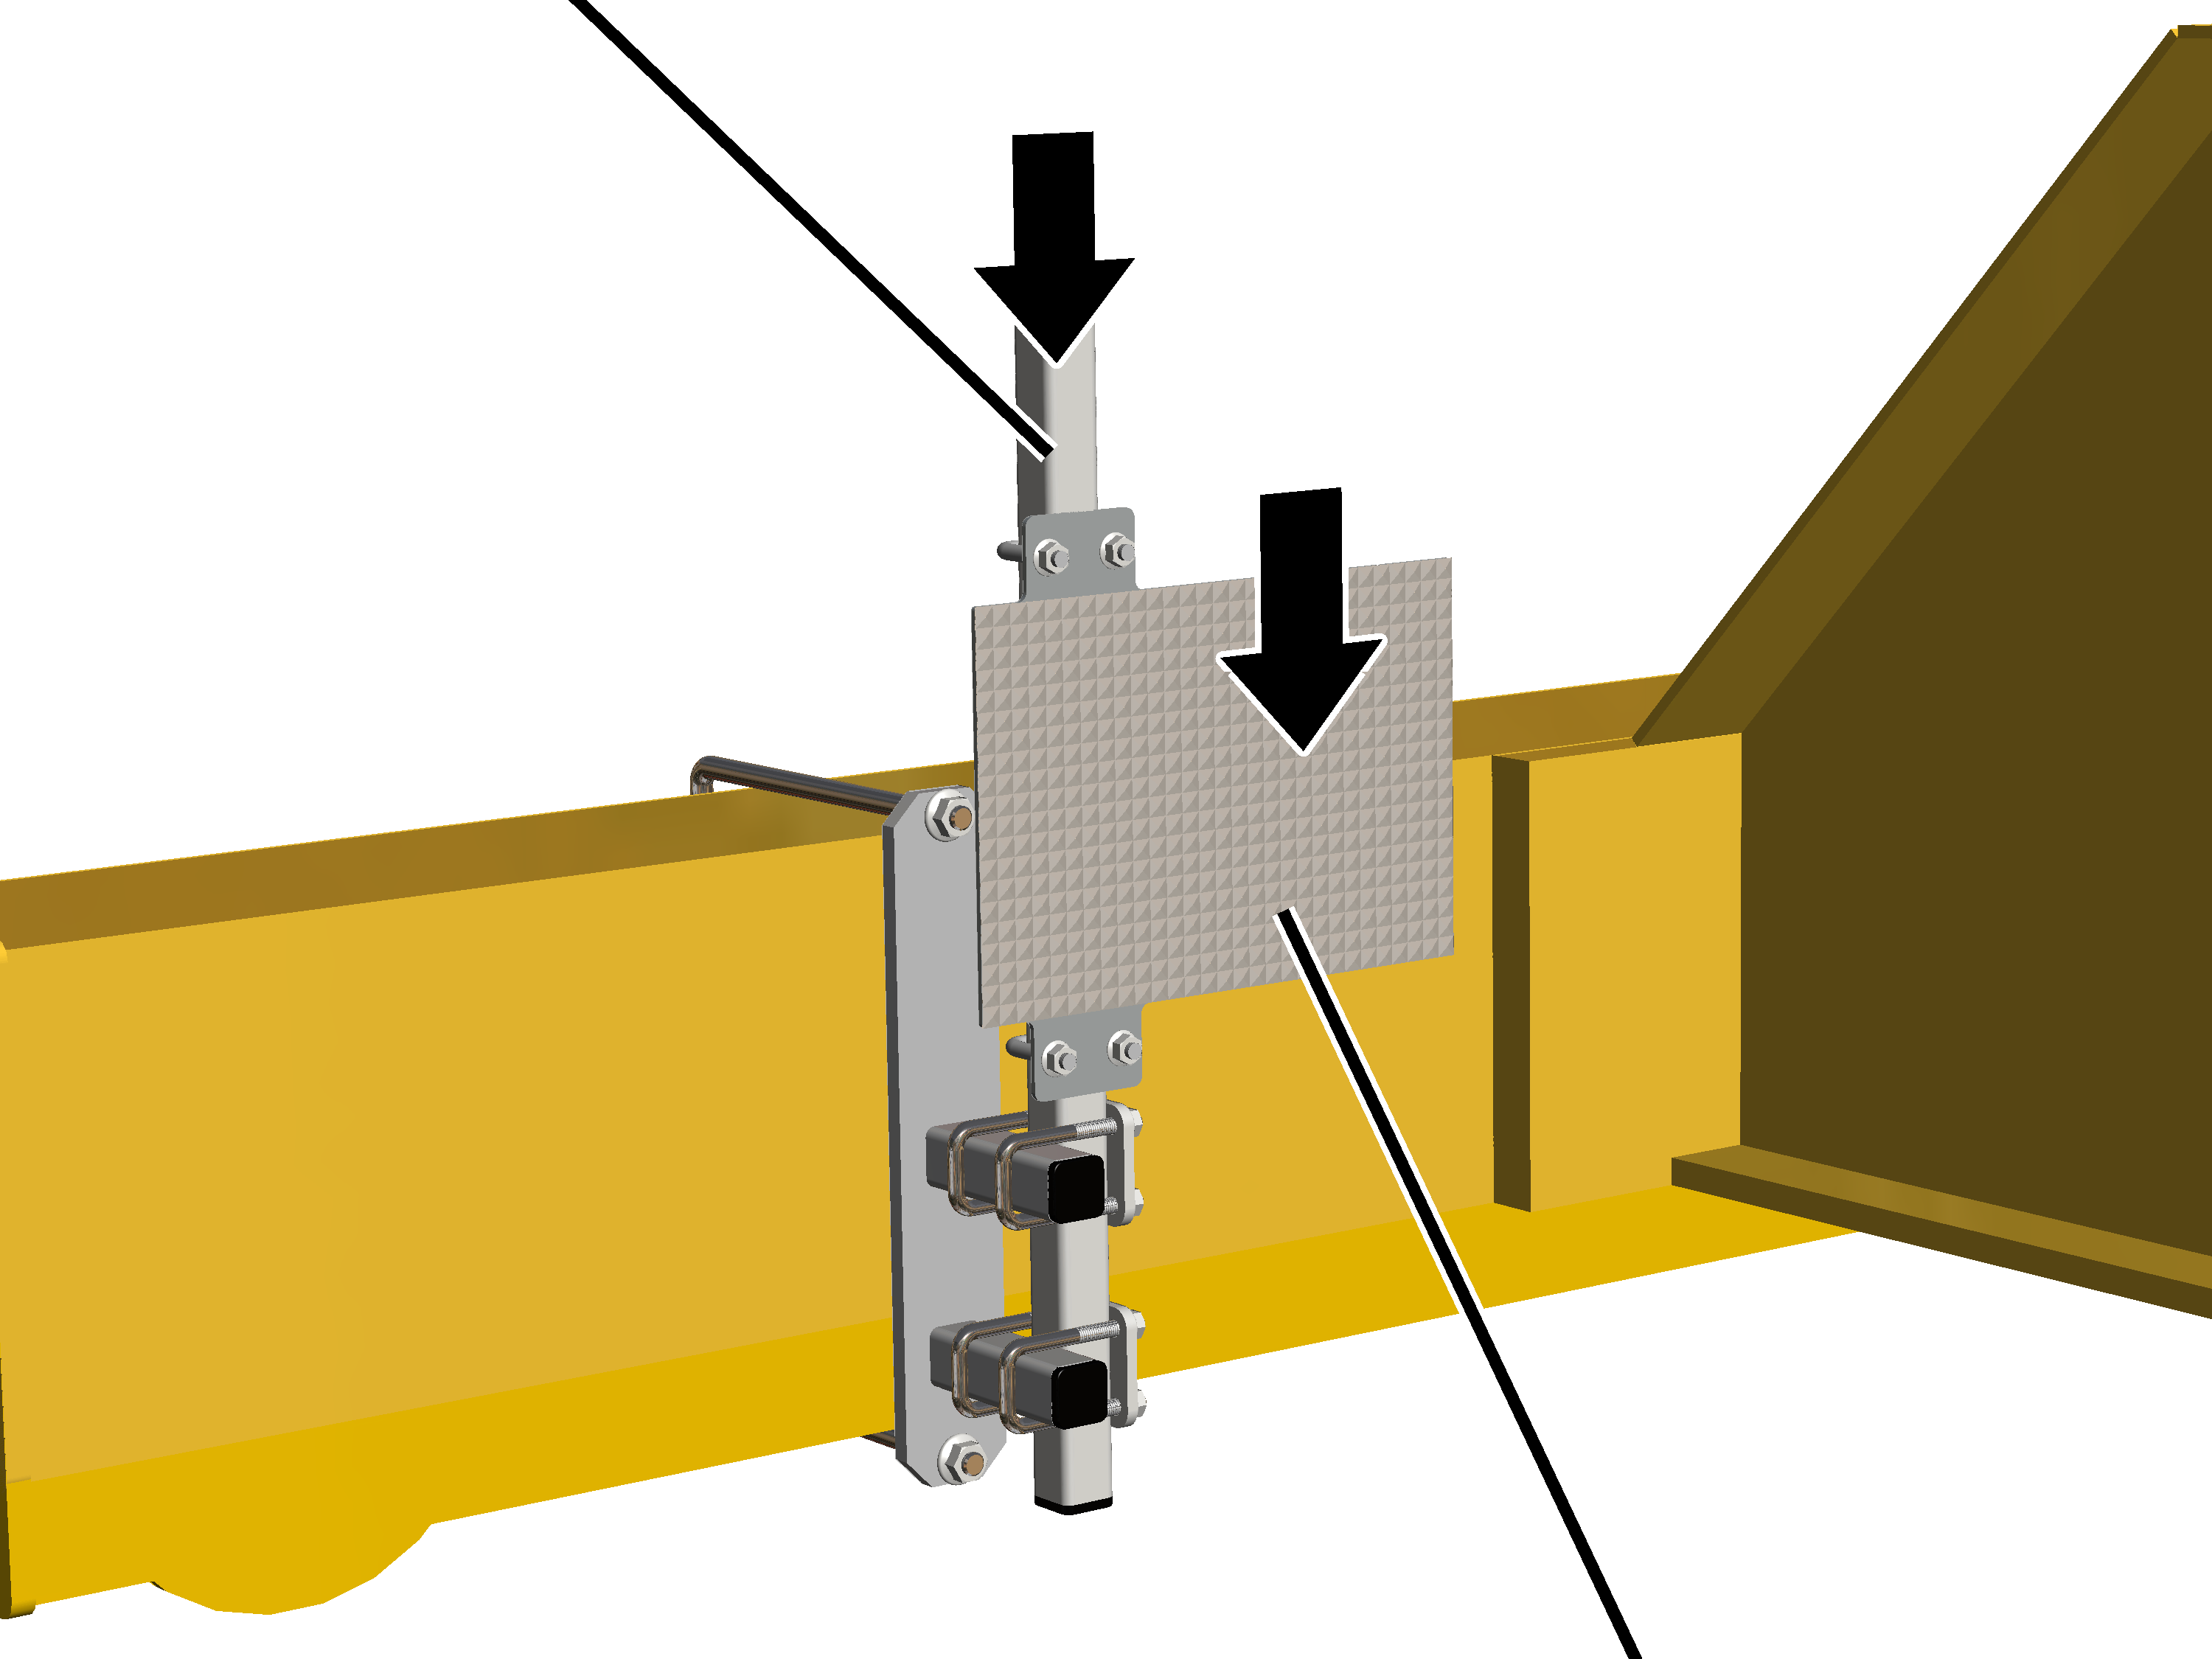
- Čtvercovou trubku nasuňte do objímek.
- Nasuňte reflektor na čtvercovou trubku.
- Posunujte reflektor tak, aby byl laserový bod co nejvíce ve středu.
Přesnější nastavení se provádí později na snímači vzdálenosti.
- Objímky trubky a reflektor rukou utáhněte žebrovanými maticemi M8 (4x).
Nastavení snímače vzdálenosti
Pouze u úchytu
šroub s válcovou hlavou M6x20
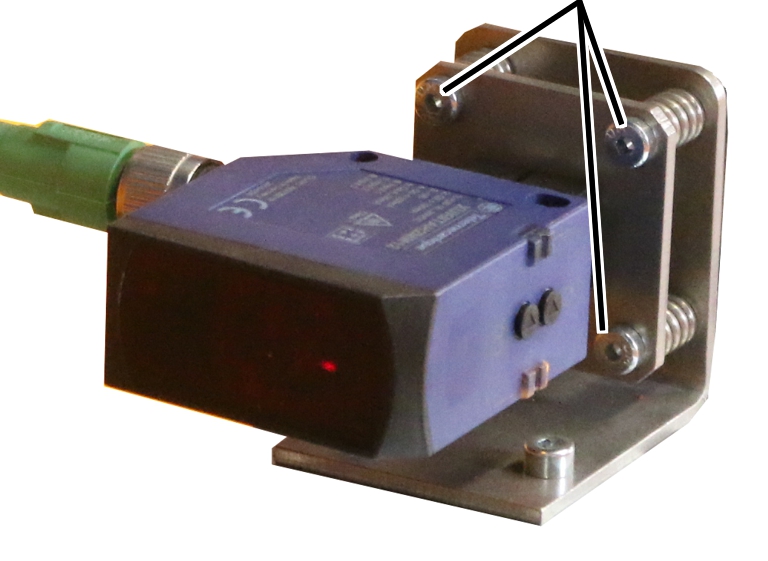
- Snímač vzdálenosti nastavte šrouby s válcovou hlavou M6x20 (3x) tak, aby laserový bod byl na reflektoru ve středu.
- Jestliže snímač vzdálenosti přijme laserový paprsek odražený reflektorem, rozsvítí se LED na snímači vzdálenosti.
- Jestliže snímač vzdálenosti laserový paprsek nepřijme, jedna z LED bliká.
Pouze u magnetického držáku
Snímač vzdálenosti hrubým a jemný nastavením nastavte tak, aby laserový bod byl na reflektoru ve středu.
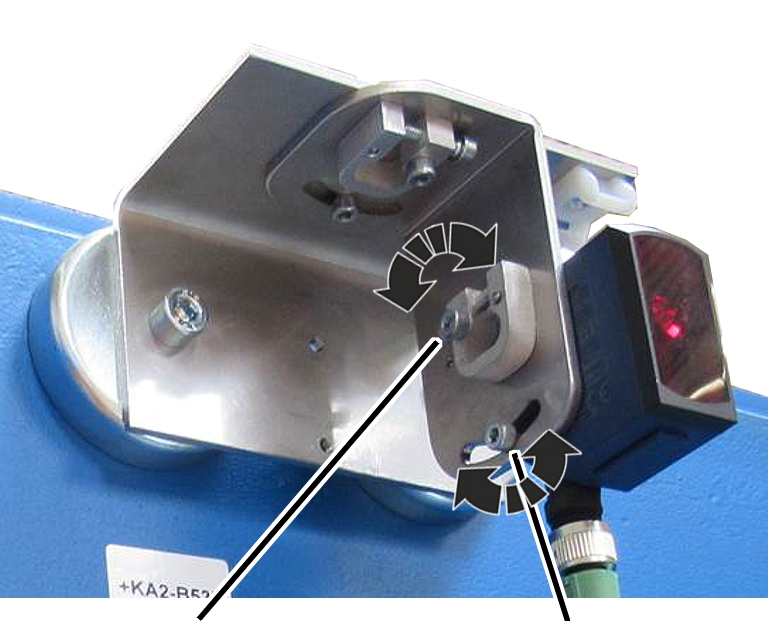
- Povolte šroub s válcovou hlavou v podélném otvoru pro hrubé nastavení a snímač vzdálenosti nakloňte.
- Je-li to nutné: Povolte šroub s válcovou hlavou pro jemné nastavení a krátkým, příčně uloženým šroubem s válcovou hlavou proveďte jemné nastavení snímače vzdálenosti.
- Jestliže snímač vzdálenosti přijme laserový paprsek odražený reflektorem, rozsvítí se LED na snímači vzdálenosti.
- Jestliže snímač vzdálenosti laserový paprsek nepřijme, jedna z LED bliká.
- Pevně utáhněte dlouhé šrouby s válcovou hlavou (2x).
- Jeďte jeřábem (nebo kočkou) podél celého rozsahu pojezdu a zkontrolujte, zda laserový paprsek v každé pozici míří na reflektor a neputuje do strany nebo dolů/nahoru.
Vyvolání nastavení pro snímač vzdálenosti
Přehled: Navigace v KranOS |
|---|
Uživatel ‚SERVICE’ 🡪 „Jízda jeřábu“ 🡪 „Snímače vzdálenosti jízda jeřábu“ |
Uživatel ‚SERVICE’ 🡪 „Jízda kočky“ 🡪 „Snímače vzdálenosti jízda kočky“ |
- Přihlaste se do KranOS jako uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V hlavním menu zvolte požadovaný pohon pojezdu kočky nebo pohon pojezdu jeřábu (např. jízda kočky 1 nebo jízda jeřábu).
- Objeví se okno pro požadovaný pohon pojezdu.
- V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Snímače vzdálenosti jízda jeřábu“ (nebo „Snímače vzdálenosti jízda kočky“).
Naučení snímače vzdálenosti
Nyní se provede naučení snímače vzdálenosti. K tomuto účelu se jeřábem/kočkou najede do požadované pozice a v ABUControl se uloží, jakou hodnotu snímač vzdálenosti vypočítá pro tuto pozici.
přepínač „Režim učení“
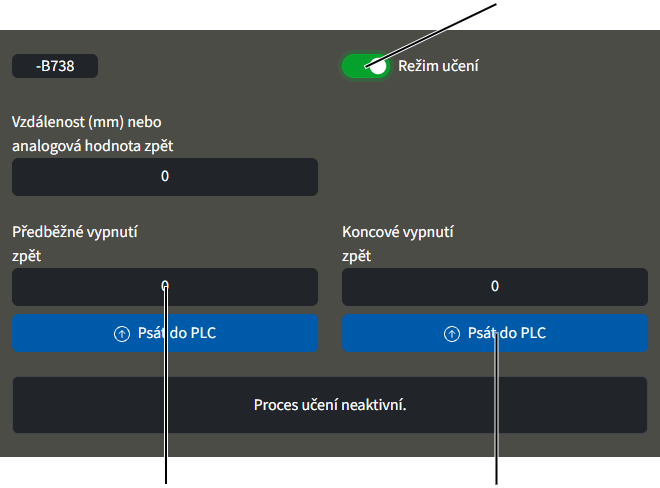
- Klikněte přepínač „Režim učení“.
- Přepínač se podbarví zeleně.
- Zapne se režim učení.
- Zobrazí se upozornění „Přemostit mezní vypínač“.
Případně již uložené spínací body pro předběžné a koncové vypnutí se nyní ignorují.
Tak lze kočkou (jeřábem) najet na libovolné nové pozice.
- Objeví se hlášení, který spínací bod (předběžné nebo koncové vypnutí) se má najet.
- Najeďte kočkou (jeřábem) na příslušnou pozici.
Snímač vzdálenosti musí být přitom vzdálen od reflektoru minimálně 0,35 m.
- Ve sloupci pro spínací bod, který se má naučit: Klikněte na tlačítko „Psát do PLC“.
- V textovém poli se zobrazí naměřená hodnota pro aktuální pozici.
Zobrazená hodnota je naměřená hodnota bez měrné jednotky, z níž se později vypočítá pozice.
- Zopakujte postup pro všechny další spínací body.
Po provedení uložení spínacích bodů:
- Režim učení se automaticky ukončí.
- Přemostění koncových vypínačů se automaticky vypne.
Kalibrace systému měření zátěže se zvednutým zkušebním břemenem
Systém měření zátěže neustále zjišťuje aktuální zátěž na nosném háku. Tato hodnota je nutná pro mnoho funkcí jeřábu, zejména pro pojistku proti přetížení.
Systém měření zátěže je nutné jednorázově kalibrovat se zvednutým zkušebním břemenem, aby bylo možné připojenou zátěž vyhodnotit.
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]).
Předpoklady pro kalibraci:
- Ke kalibraci je nutné zkušební břemeno.
- Hmotnost zkušebního břemene musí být přesně známa.
- Hmotnost zkušebního břemene by měla pokud možno odpovídat maximální nosnosti jeřábu/kočky nebo by měla být co nejblíže maximální nosnosti jeřábu/kočky.
Pro dynamickou zkoušku maximální nosnosti jeřábu se obvykle používá zkušební břemeno se 110 % maximální nosnosti jeřábu. To se může zpravidla použít pro kalibraci.
Břemeno nad maximální nosností jeřábu smí zvedat pouze způsobilá osoba pro zkoušku před prvním uvedením jeřábů do provozu.
Při zatížení nad 110 % maximální nosnosti jeřábu zablokuje ABUControl funkci zvedání. Břemeno již není možné zvednout, ale pouze usadit.
Vyvolání kalibrace zdvihacího ústrojí
Přehled: Navigace v KranOS |
|---|
Uživatel ‚SERVICE’ 🡪 „Zdvihací ústrojí“ 🡪 „Kalibrace zdvihací ústrojí“ |
- Přihlaste se do KranOS jako uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V hlavním menu vyberte požadované zdvihací ústrojí (např. zdvihací ústrojí 1).
- Objeví se okno pro požadované zdvihací ústrojí.
- V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Kalibrace zdvihací ústrojí“.
Výběr kanálů měření zátěže
Pro kalibraci se zvednutým zkušebním břemenem je určena levá část v okně „Kalibrace zdvihací ústrojí“. Pravá část s tlačítkem „Kalibrovat snímač zátěže“ je naopak potřeba tehdy, když došlo k výměně traverzy s pevným bodem nebo snímače zátěže.
vstupní pole Zkušební břemenotlačítko „Kalibrovat snímač zátěže“
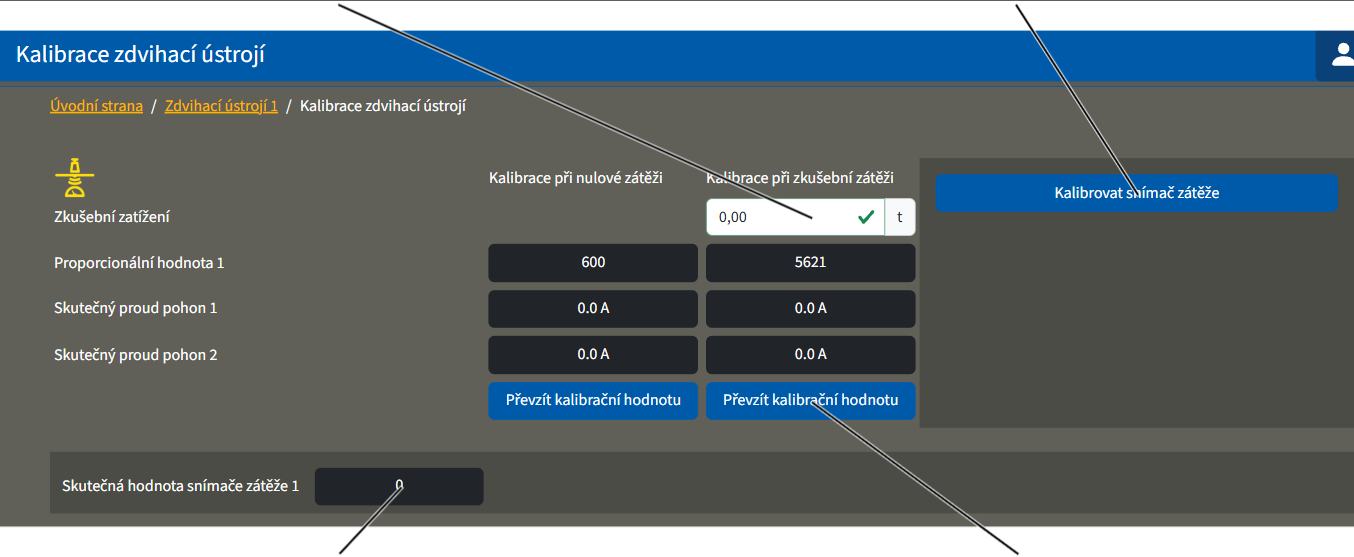
- Objeví se okno „Kalibrace zdvihací ústrojí“.
- V poli „Skutečná hodnota snímače zátěže“ se zobrazuje a průběžně aktualizuje aktuální naměřená hodnota snímače zátěže.
Aktuální hodnoty v řádcích „Proporcionální hodnota“ a „Skutečná hodnota snímače zátěže“ jsou naměřené hodnoty bez měrné jednotky, z nichž se později vypočítá zátěž.
Kalibrace nulové zátěže
- V případě nutnosti: Odeberte z nosného háku břemeno a vázací prostředky.
- Zvedněte/spusťte prázdný nosný hák tak, že visí relativně daleko nahoře, např. metr pod nejvyšší polohou háku.
Tak se nezměří hmotnost odvinutého lana.
naměřená proporcionální hodnota
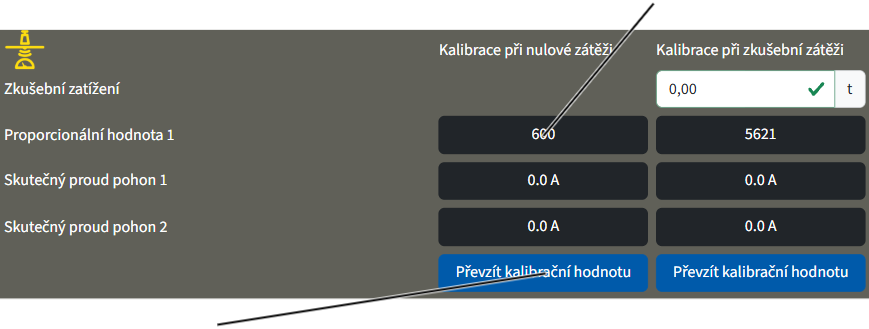
- Klikněte na tlačítko „Převzít kalibrační hodnotu“ ve sloupci „Kalibrace při nulové zátěži“.
- Aktuální hodnota se uloží jako nulová zátěž a zobrazí se v poli „Proporcionální hodnota“ ve sloupci „Kalibrace při nulové zátěži“.
Kalibrace zkušebního břemene
vstupní pole „Zkušební břemeno“
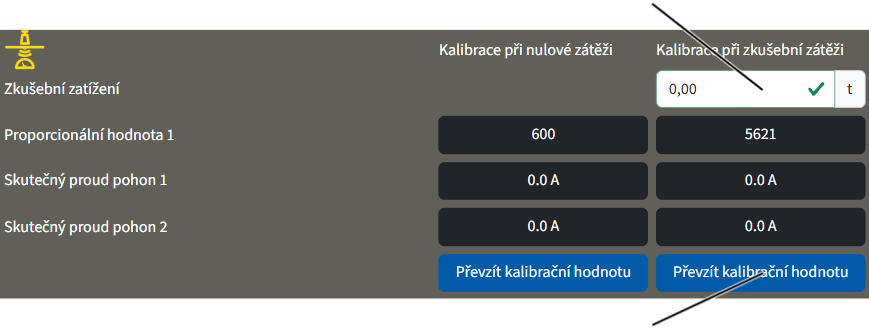
- Klikněte na vstupní pole „Zkušební zátěž“.
- Zadejte hmotnost zkušebního břemene.
- Zadaná hodnota se převezme.
- Dodržujte ustanovení o bezpečnosti práce a zkušební břemeno nadzvedněte.
- Počkejte, až zkušební břemeno visí v nosném háku klidně.
- Klikněte na tlačítko „Převzít kalibrační hodnotu“ ve sloupci „Kalibrace při nulové zátěži“.
- Uloží se hodnota zjištěná při aktuálním zkušebním zatížení. Hodnota zobrazená v poli „Proporcionální hodnota“ ve sloupci „Kalibrace při zkušební zátěži“ se přitom vztahuje ke jmenovité nosnosti jeřábu. Pokud byl jeřáb kalibrován při zkušebním zatížení nižším, než je jmenovitá nosnost, zobrazí se hodnota v poli „Proporcionální hodnota“ přepočtená na jmenovitou nosnost. Zobrazená hodnota v poli „Proporcionální zatížení“ je pak vyšší než hodnota v poli „Skutečná hodnota snímače zátěže“.
Přemostění pojistky proti přetížení
Ke zkoušce před prvním uvedením do provozu je nutné provést statickou zkoušku s 1,25násobkem hmotnosti maximální nosnosti jeřábu a dynamickou zkoušku s 1,1násobkem hmotnosti maximální nosnosti jeřábu.
K tomu je nutné přemostit pojistku proti přetížení jeřábu.
Jestliže se zvedá zátěž více než 110 % maximální nosnosti:
- Pojistka proti přetížení jeřábu zareaguje.
- Břemeno nelze dále zvedat.
- Břemeno je možné už jenom spouštět.
Jestliže se pojistka proti přetížení přemostí poté, co při více než 110 % zareagovala:
- Břemeno lze pouze dále zvedat.
- Jestliže se zátěž sníží pod 100 % maximální nosnosti, je možné břemeno opět přímo spouštět a zvedat bez přemostění pojistky proti přetížení.
Přemostění pojistky proti přetížení
Přemostění pojistky proti přetížení spojkou:
kolíková svorkovnice X103
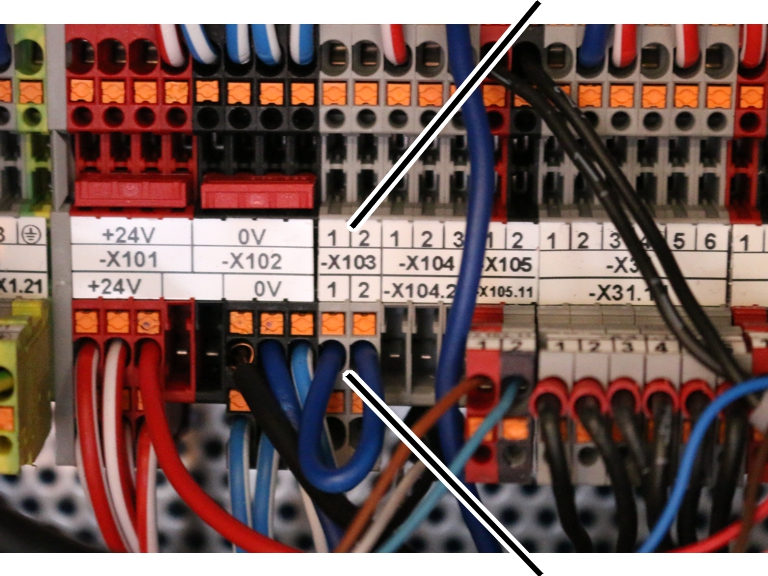
- Otevřete ovládání kočky.
- Najděte kolíkovou svorkovnici -X103.
- Zasuňte do kolíkové svorkovnice dvoupólovou spojku s drátovým můstkem.
Vhodná spojka s drátovým můstkem se nachází v dokumentačním pořadači/revizní knize jeřábu.
- Pojistka proti přetížení je nyní přemostěná.
U maticového LED displeje: Zobrazí se hlášení „F0021: Pojistka proti přetížení přemostěna“.
- Po 15 minutách: Pojistka proti přetížení se automaticky opět zapne.
U maticového LED displeje: Zobrazí se hlášení „F0022: Pojistka proti přetížení přemostěna: Čas překročen“.
Jestliže se má pojistka proti přetížení znovu přemostit, je nutné spojku nejprve vytáhnout a potom znovu zasunout.
Jestliže je spojka zasunutá s drátovým můstkem a znovu se spustí ABUControl, není pojistka proti přetížení automaticky přemostěná. Místo toho se zobrazí hlášení „F0023 Pojistka proti přetížení: Odstranit přemostění“.
Pojistka proti přetížení se přemostí pouze tehdy, jestliže se spojka s drátovým můstkem zasune při zapnutém jeřábu.
Přemostění pojistky proti přetížení prostřednictvím KranOS:
Přehled: Navigace v KranOS |
|---|
Uživatel ‚SERVICE’ 🡪 „Zdvihací ústrojí“ |
- Přihlaste se do KranOS jako uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V hlavním menu vyberte požadované zdvihací ústrojí (např. zdvihací ústrojí 1).
- Objeví se okno pro požadované zdvihací ústrojí.
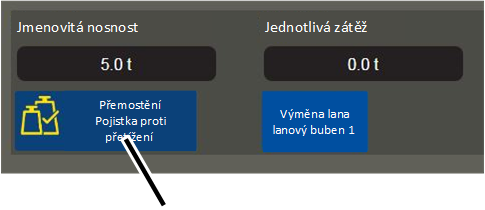
- Klikněte na tlačítko „Přemostění Pojistka proti přetížení“.
- Tlačítko se podbarví červeně.
- Pojistka proti přetížení je nyní přemostěná.
- Po 15 minutách: Pojistka proti přetížení se automaticky opět zapne.
Jestliže se má pojistka proti přetížení potom znovu přemostit, je nutné na tlačítko znovu kliknout.
Opětovná aktivace pojistky proti přetížení
Jakmile je statická a dynamická zkouška ukončena:
- Vytáhněte spojku z kolíkové svorkovnice X103.
nebo
Klikněte na tlačítko „Přemostění Pojistka proti přetížení“.
- Pojistka proti přetížení je opět zapnutá.
- Tlačítko již není podbarvené červeně.
- Stiskněte tlačítko nouzového zastavení a opět ho odblokujte.
nebo
Stiskněte klakson.
- Tím se potvrdí chybové hlášení na jednotce ABUControl.
Montáž světelné závory pro přenos signálu při kontrole vzdálenosti jeřábu v závislosti na zátěži
Při kontrole vzdálenosti jeřábu v závislosti na zátěži musí být v obou ovládáních v jeřábu a protilehlém jeřábu známo, zda je vždy na druhém jeřábu překročena nebo podkročena nastavená zátěž. Tato informace se přenáší pomocí světelné závory mezi oběma jeřáby. Každý jeřáb má k tomu jednu světelnou závoru k přenosu signálu jako vysílač a druhou jako přijímač.
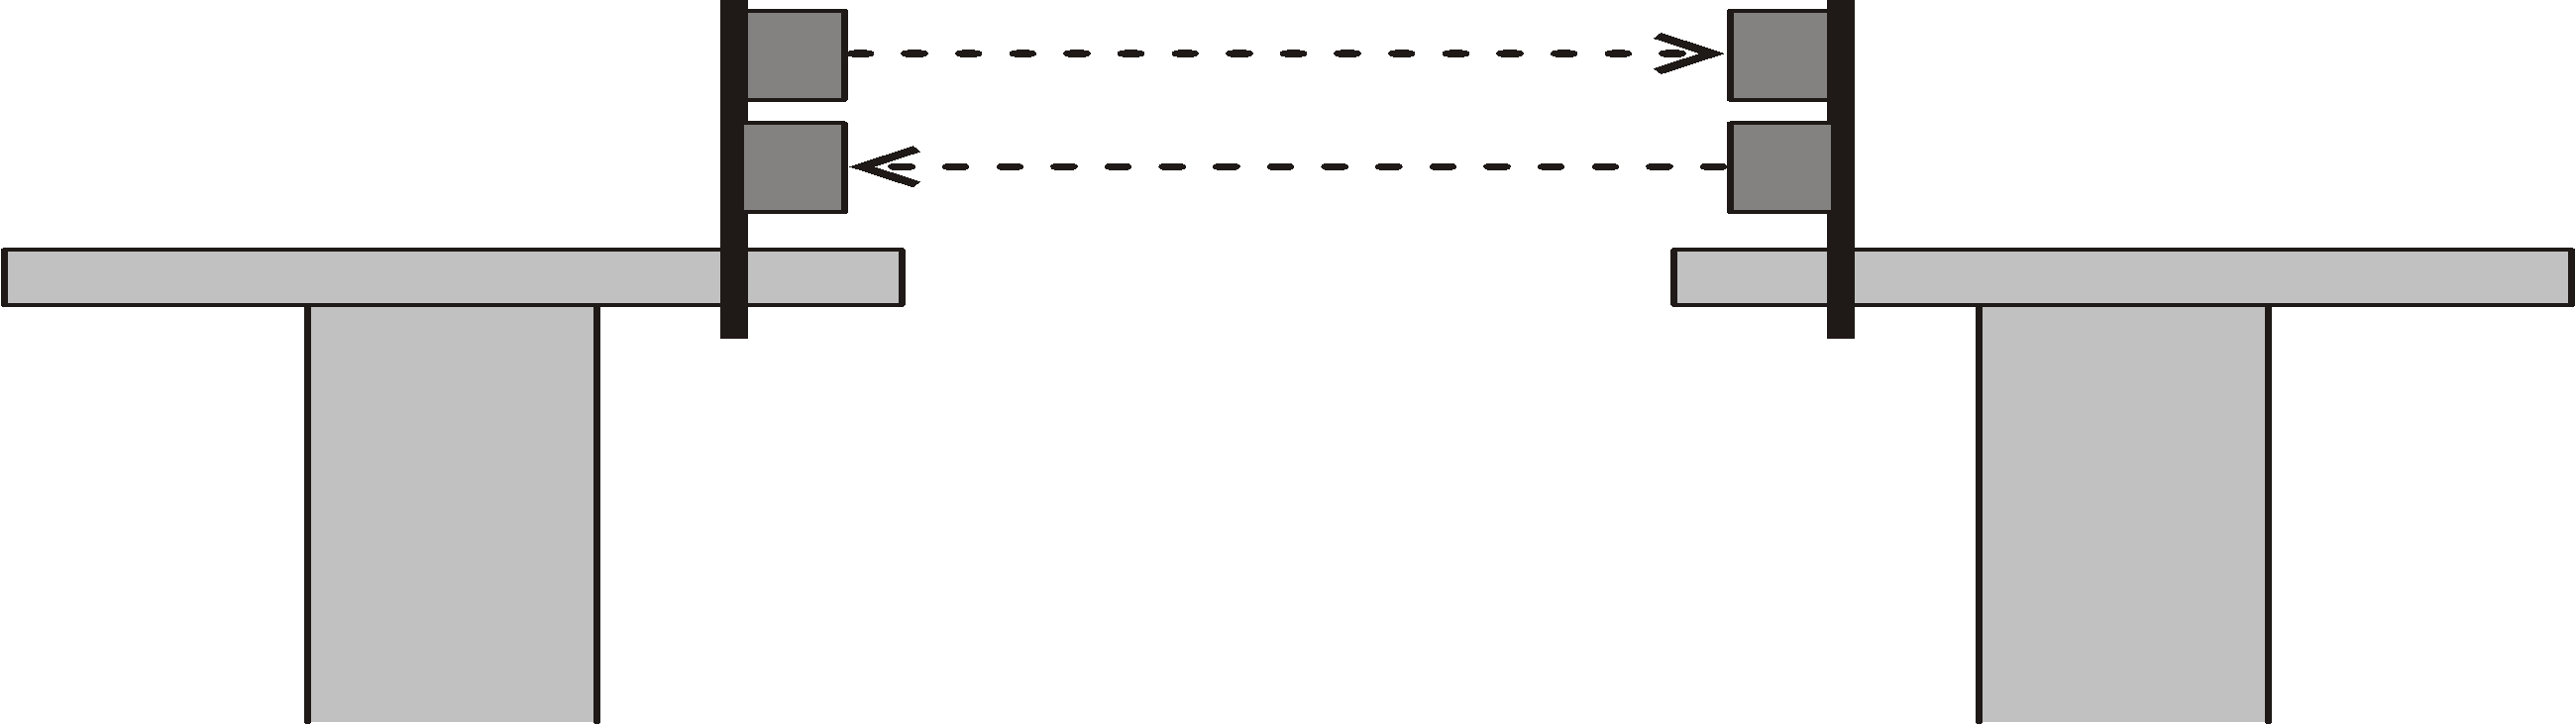
- Světelné závory k přenosu povolovacího signálu se montují na protilehlých koncích pojezdových nosníků jeřábů.
- Na každém jeřábu se montuje jeden vysílač a jeden přijímač.
- Na jednom jeřábu se montuje vysílač nahoře a přijímač dole. Na druhém jeřábu opačně.
Montáž úchytu na světelné závory
závitový třmen
- Upevněte úchyt na protilehlých koncích pojezdových nosníků.
- Úchyt pevně utáhněte pomocí závitového třmene.
závitový třmen |
Utahovací moment |
|---|---|
M8 |
25 Nm |
M10 |
50 Nm |
M12 |
75 Nm |
- Nasuňte objímky trubky (2x) a zajistěte.
Pouze u světelných závor umístěných nad sebou
úchyt na světelné závory
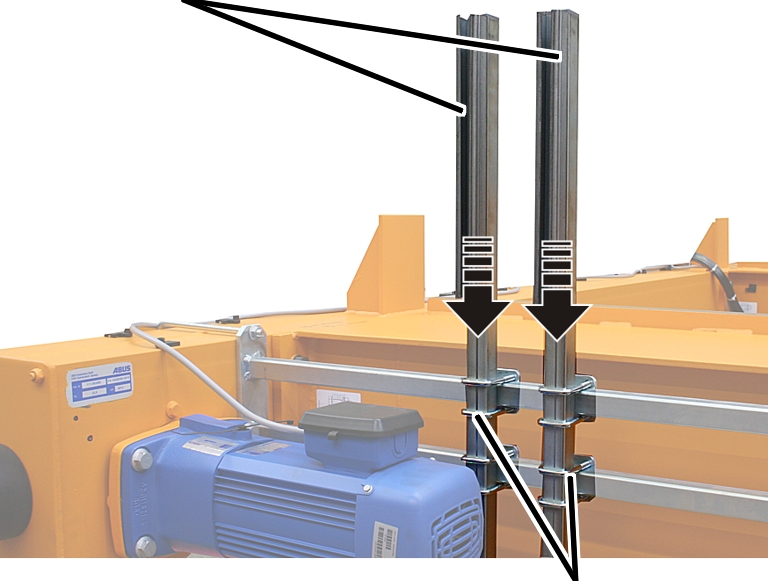
- Nasuňte úchyt na světelné závory (2x) do objímek na trubku.
- Úchyty vyrovnejte a objímky trubky rukou utáhněte.
Montáž světelných závor
světelné závory
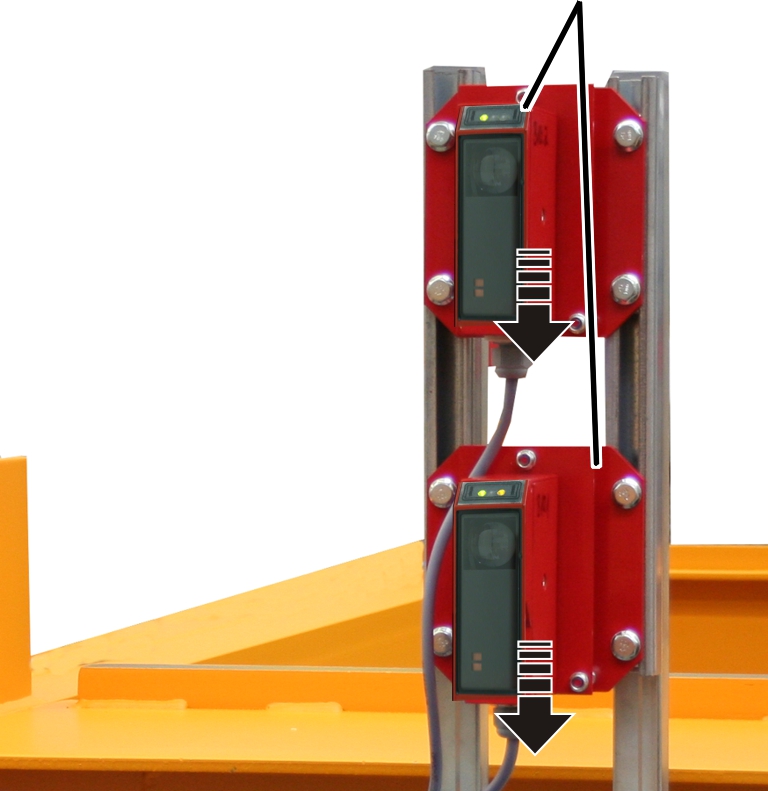
- Světelné závory nasuňte do úchytů.
- Světelné závory utáhněte silou ruky.
- Instalujte připojovací vodiče světelných závor až k stykačové skříni a zajistěte je stahovacími páskami.
Pouze u světelných závor umístěných vedle sebe
Jestliže je kvůli nízké montážní výšce jeřábu nad hlavním nosníkem málo místa, není možné světelné závory namontovat nad sebe, nýbrž s dodatečnými úchyty vedle sebe.
úchyt na světelné závory
- Nasuňte úchyt na světelné závory (4x) do objímek na trubku.
- Úchyty vyrovnejte a objímky trubky rukou utáhněte.
Montáž světelných závor
světelné závory
- Světelné závory nasuňte do úchytů.
- Světelné závory utáhněte silou ruky.
- Instalujte připojovací vodiče světelných závor až k stykačové skříni a zajistěte je stahovacími páskami.
Pouze u světelných závor na pojezdovém nosníku
světelné závoryúchyt na světelné závory
- Úchyt pro světelné závory nasaďte na otvory na pojezdovém nosníku.
- Přišroubujte úchyt pro světelné závory s žebrovanými šrouby M8x20.
- Světelné závory nasuňte do úchytů.
- Světelné závory utáhněte silou ruky.
- Instalujte připojovací vodiče světelných závor až k stykačové skříni a zajistěte je stahovacími páskami.
Vyrovnání světelných závor
zelená LED: provozní napětížlutá LED (pouze na přijímači): existuje vizuální kontakt s vysílačem
- Obě světelné závory na jeřábu a protilehlém jeřábu přesně vzájemně vyrovnejte samosvornými maticemi. Žlutá LED přijímače musí svítit.
- Zelná LED (na vysílači a přijímači): Provozní napětí je k dispozici.
- Žlutá LED (pouze na přijímači): existuje vizuální kontakt s vysílačem.
- Jakmile je možné jeřábem a protilehlým jeřábem pojíždět: Jeřábem a protilehlým jeřábem projeďte celou jeřábovou dráhu v různých vzdálenostech a zkontrolujte, zda je vyrovnání světelných závor v pořádku (žlutá LED na přijímači (existuje vizuální kontakt) musí v celém rozsahu pojezdu svítit). V případě nutnosti světelné závory znovu vyrovnejte.
Kvůli odchylkám v poloze jeřábové dráhy se může vyrovnání světelných závor od sebe odchylovat.
Umístění antény s magnetickým podstavcem pro datový rádiový modul
V tandemovém provozu se ovládací jednotky ABUControl obou jeřábů bezdrátově vzájemně spojí prostřednictvím datového rádiového modulu a vzájemně si přenášejí provozní stavy.
Antény s magnetickým podstavcem datových rádiových modulů je nutné umístit na kočkách v závislosti na situaci v hale.
Na jeřábech s tandemovou regulací:
Antény s magnetickým podstavcem datových rádiových modulů jsou připojeny, připojovací vodiče jsou instalovány a vyvedeny ze stykačové skříně nebo jsou k tomu připraveny.
Rám kočkyanténa s magnetickým podstavcem
- Antény s magnetickým podstavcem umístěte na obou kočkách pokud možno tak, aby mezi nimi byla přímá viditelnost.
- V závislosti na provedení jeřábu a kočky, výšce hlavního nosníku a situaci v hale je možné anténu s magnetickým podstavcem umístit např. na rámu kočky nebo na pojezdovém nosníku na druhé straně rámu kočky, aby směřovala k druhému jeřábu. Připojovací vedení antény s magnetickým podstavcem je dostatečně dlouhé a lze je vést pouze stávajícími instalačními kanály.
- Jestliže je to nutné, připojovací vedení antény s magnetickým podstavcem vyveďte ze stykačové skříně. Viz „Zavedení připojovacích vodičů do přírubového pouzdra“.
- Anténu s magnetickým podstavcem upevněte tak, aby se při jízdě jeřábu nebo kočky nikde nezachytila.
Montáž a připojení sklonoměru
U funkce vedení háku/centrování háku (volitelná funkce) se vychýlení lana měří pomocí sklonoměru.
Nejprve je nutné namontovat sklonoměr a provést kalibrační jízdu, při které se uloží nulová poloha lana. Viz „Kalibrovat sklonoměr“. Následně je nutné v systému KranOS zadat orientaci sklonoměru.
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]).
Příprava prvku ke sledování úhlu lana
Pouze u sklonoměru pro lanový kladkostroj D s lanováním 4/2 nebo 8/2 a u lanového kladkostroje Z
U lanového kladkostroje v provedení D s lanováním 4/2 nebo 8/2 nebo u lanového kladkostroje v provedení Z se montuje prvek ke sledování úhlu lana, který se upevňuje kolem lana. Na prvku ke sledování úhlu lana je namontován sklonoměr, který měří úhel naklonění lana. Lano může prvkem ke sledování úhlu lana volně procházet. Aby bylo možné prvek ke sledování úhlu lana kolem lana upevnit, je nutné jej nejprve rozebrat, aby bylo možné obě poloviny sestavit kolem lana.
Je-li lanový kladkostroj demontován z jeřábu, montován, přepravován jeřábem nebo vysokozdvižným vozíkem nebo namontován na nákladním vozidle, musí být prvek ke sledování úhlu lana demontován, aby nedošlo k jeho poškození.
- Vytáhněte válcové kolíky (2x).
- Povolte šrouby s čočkovitou hlavou K4x17 (2x).
- Rozeberte půlkruhové nosníky prvku ke sledování úhlu lana.
Montáž sklonoměru
Pouze u lanového kladkostroje s traverzou s pevným bodem
U lanových kladkostrojů s traverzou s pevným bodem je sklonoměr upevněn pomocí upínacího zařízení na lanové kapse.
deskalanová kapsa
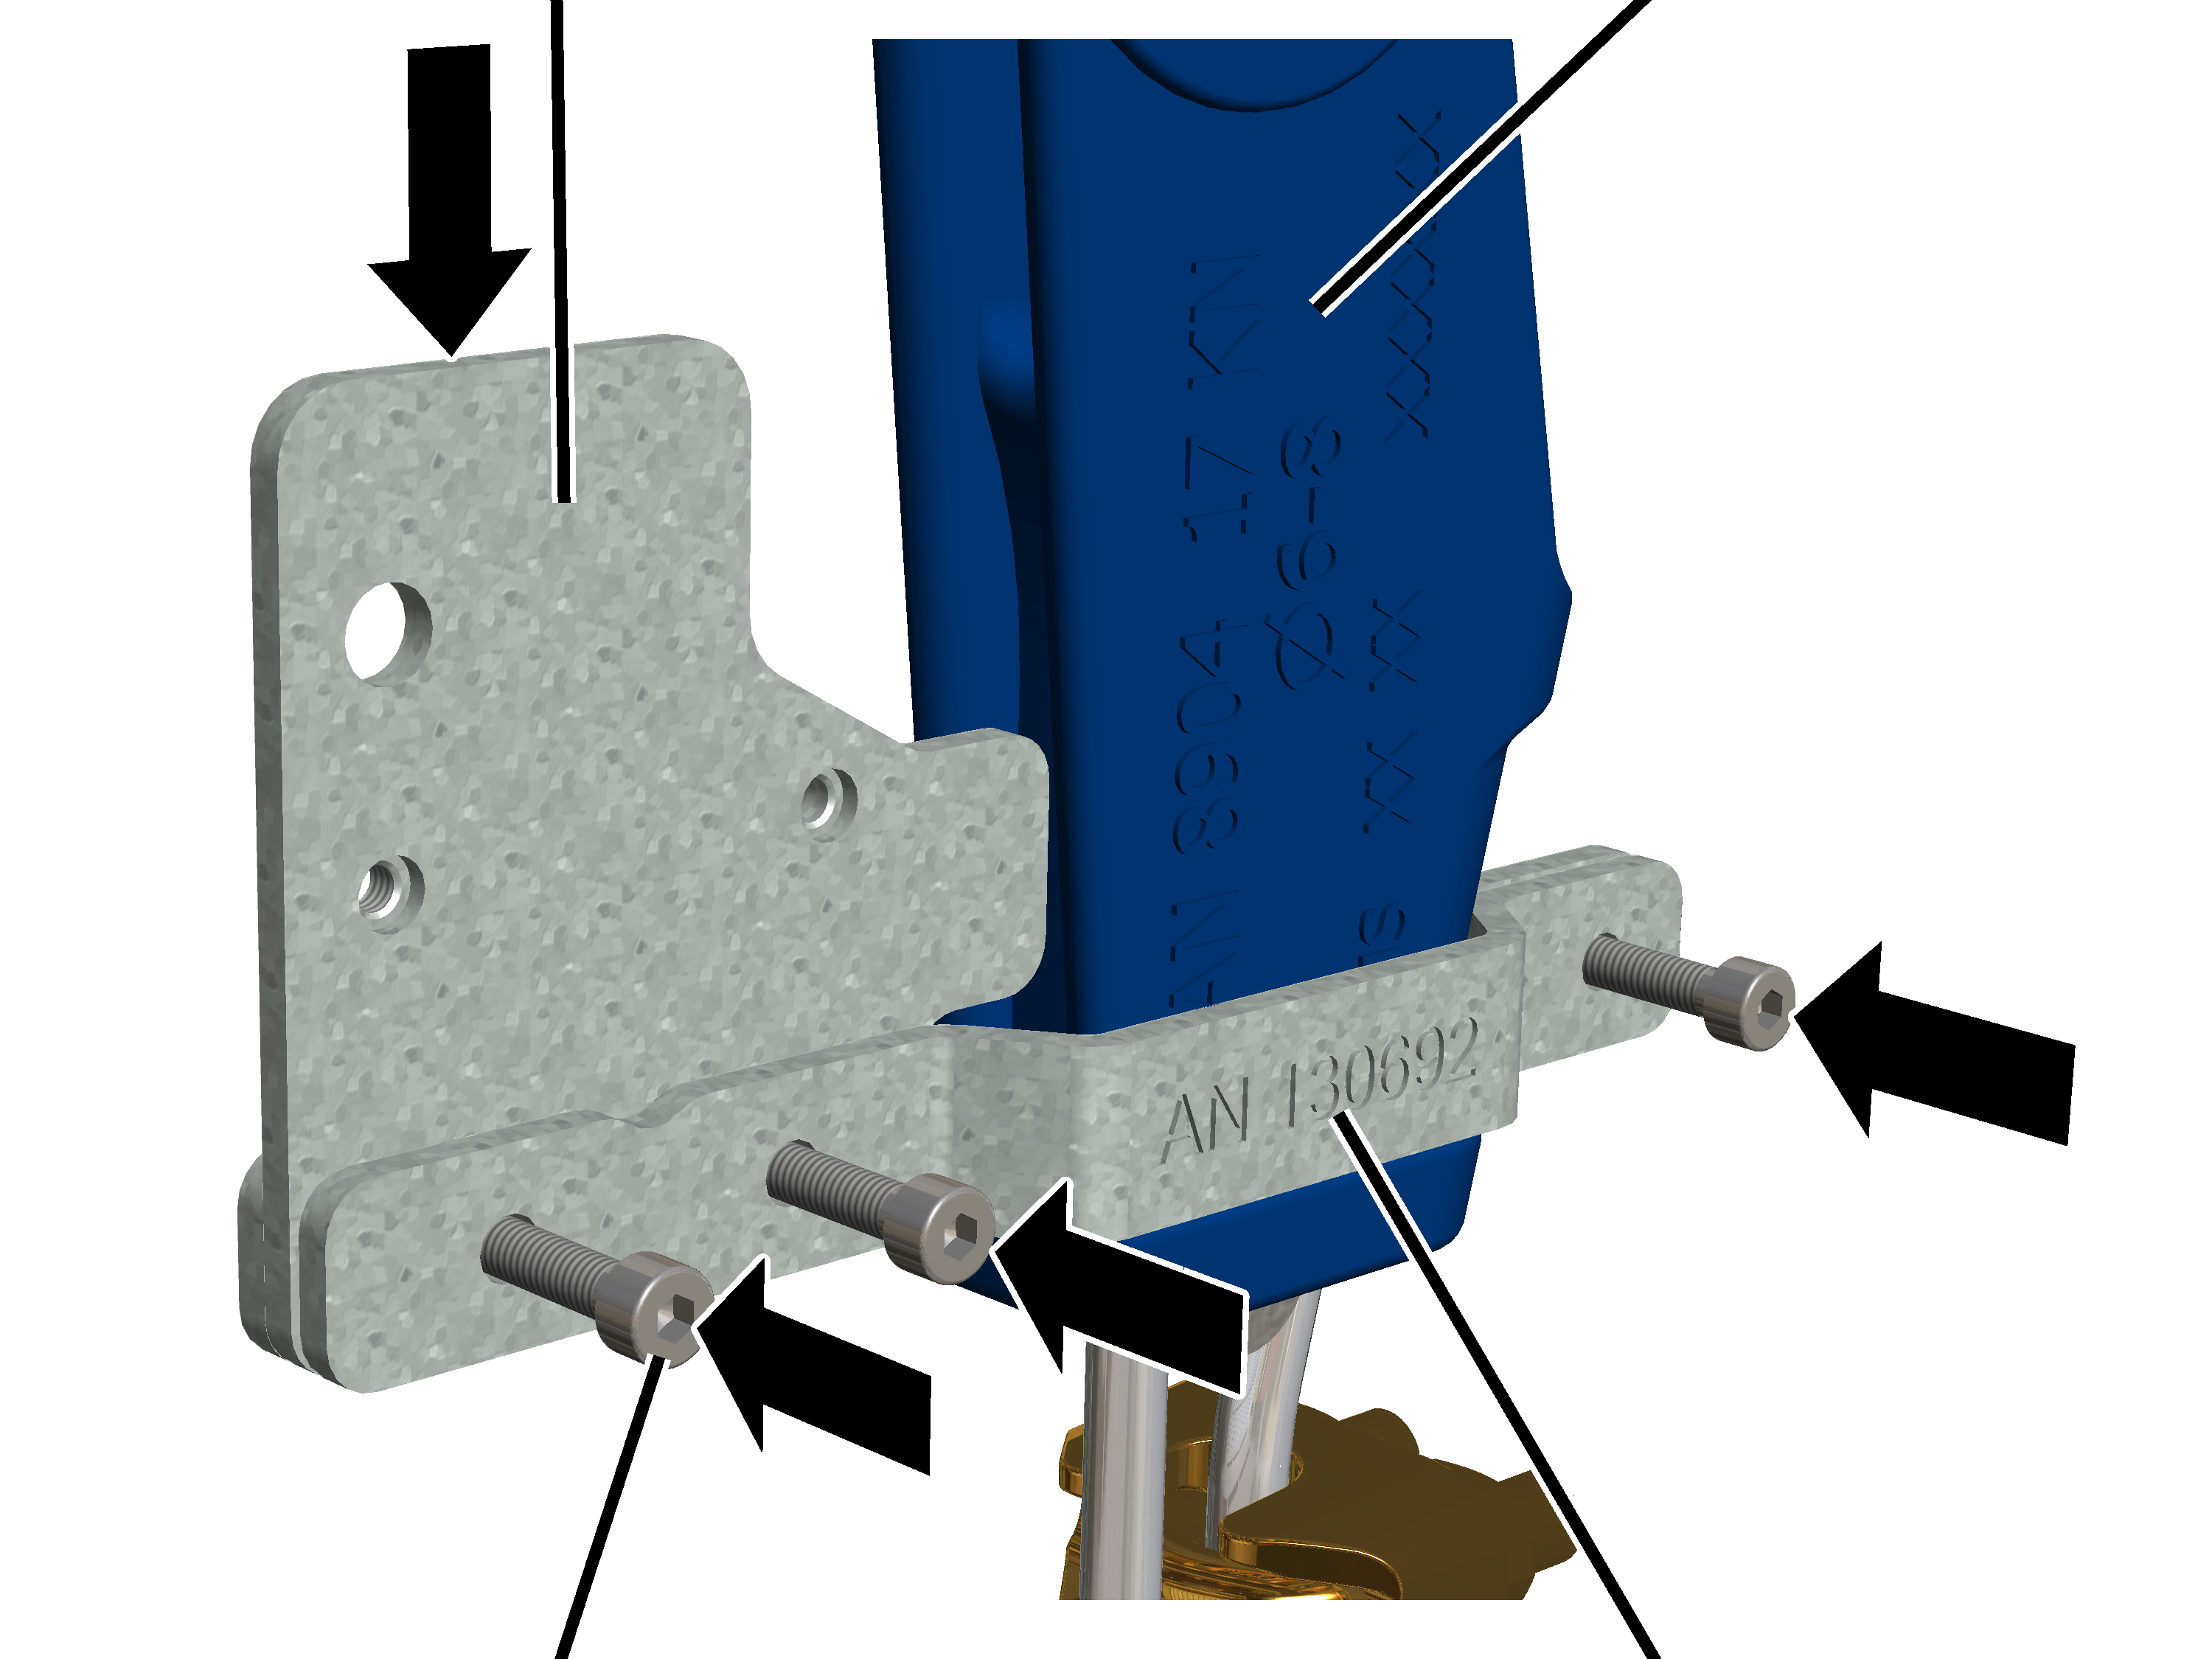
- Držák, desku a protidržák upněte pomocí šroubů s válcovou hlavou M4x16 (3x) kolem lanové kapsy.
- Šrouby s válcovou hlavou M4x16 (3x) zašroubujte do lisovacích matic protidržáku. 5 Nm.
lisovací maticesklonoměr
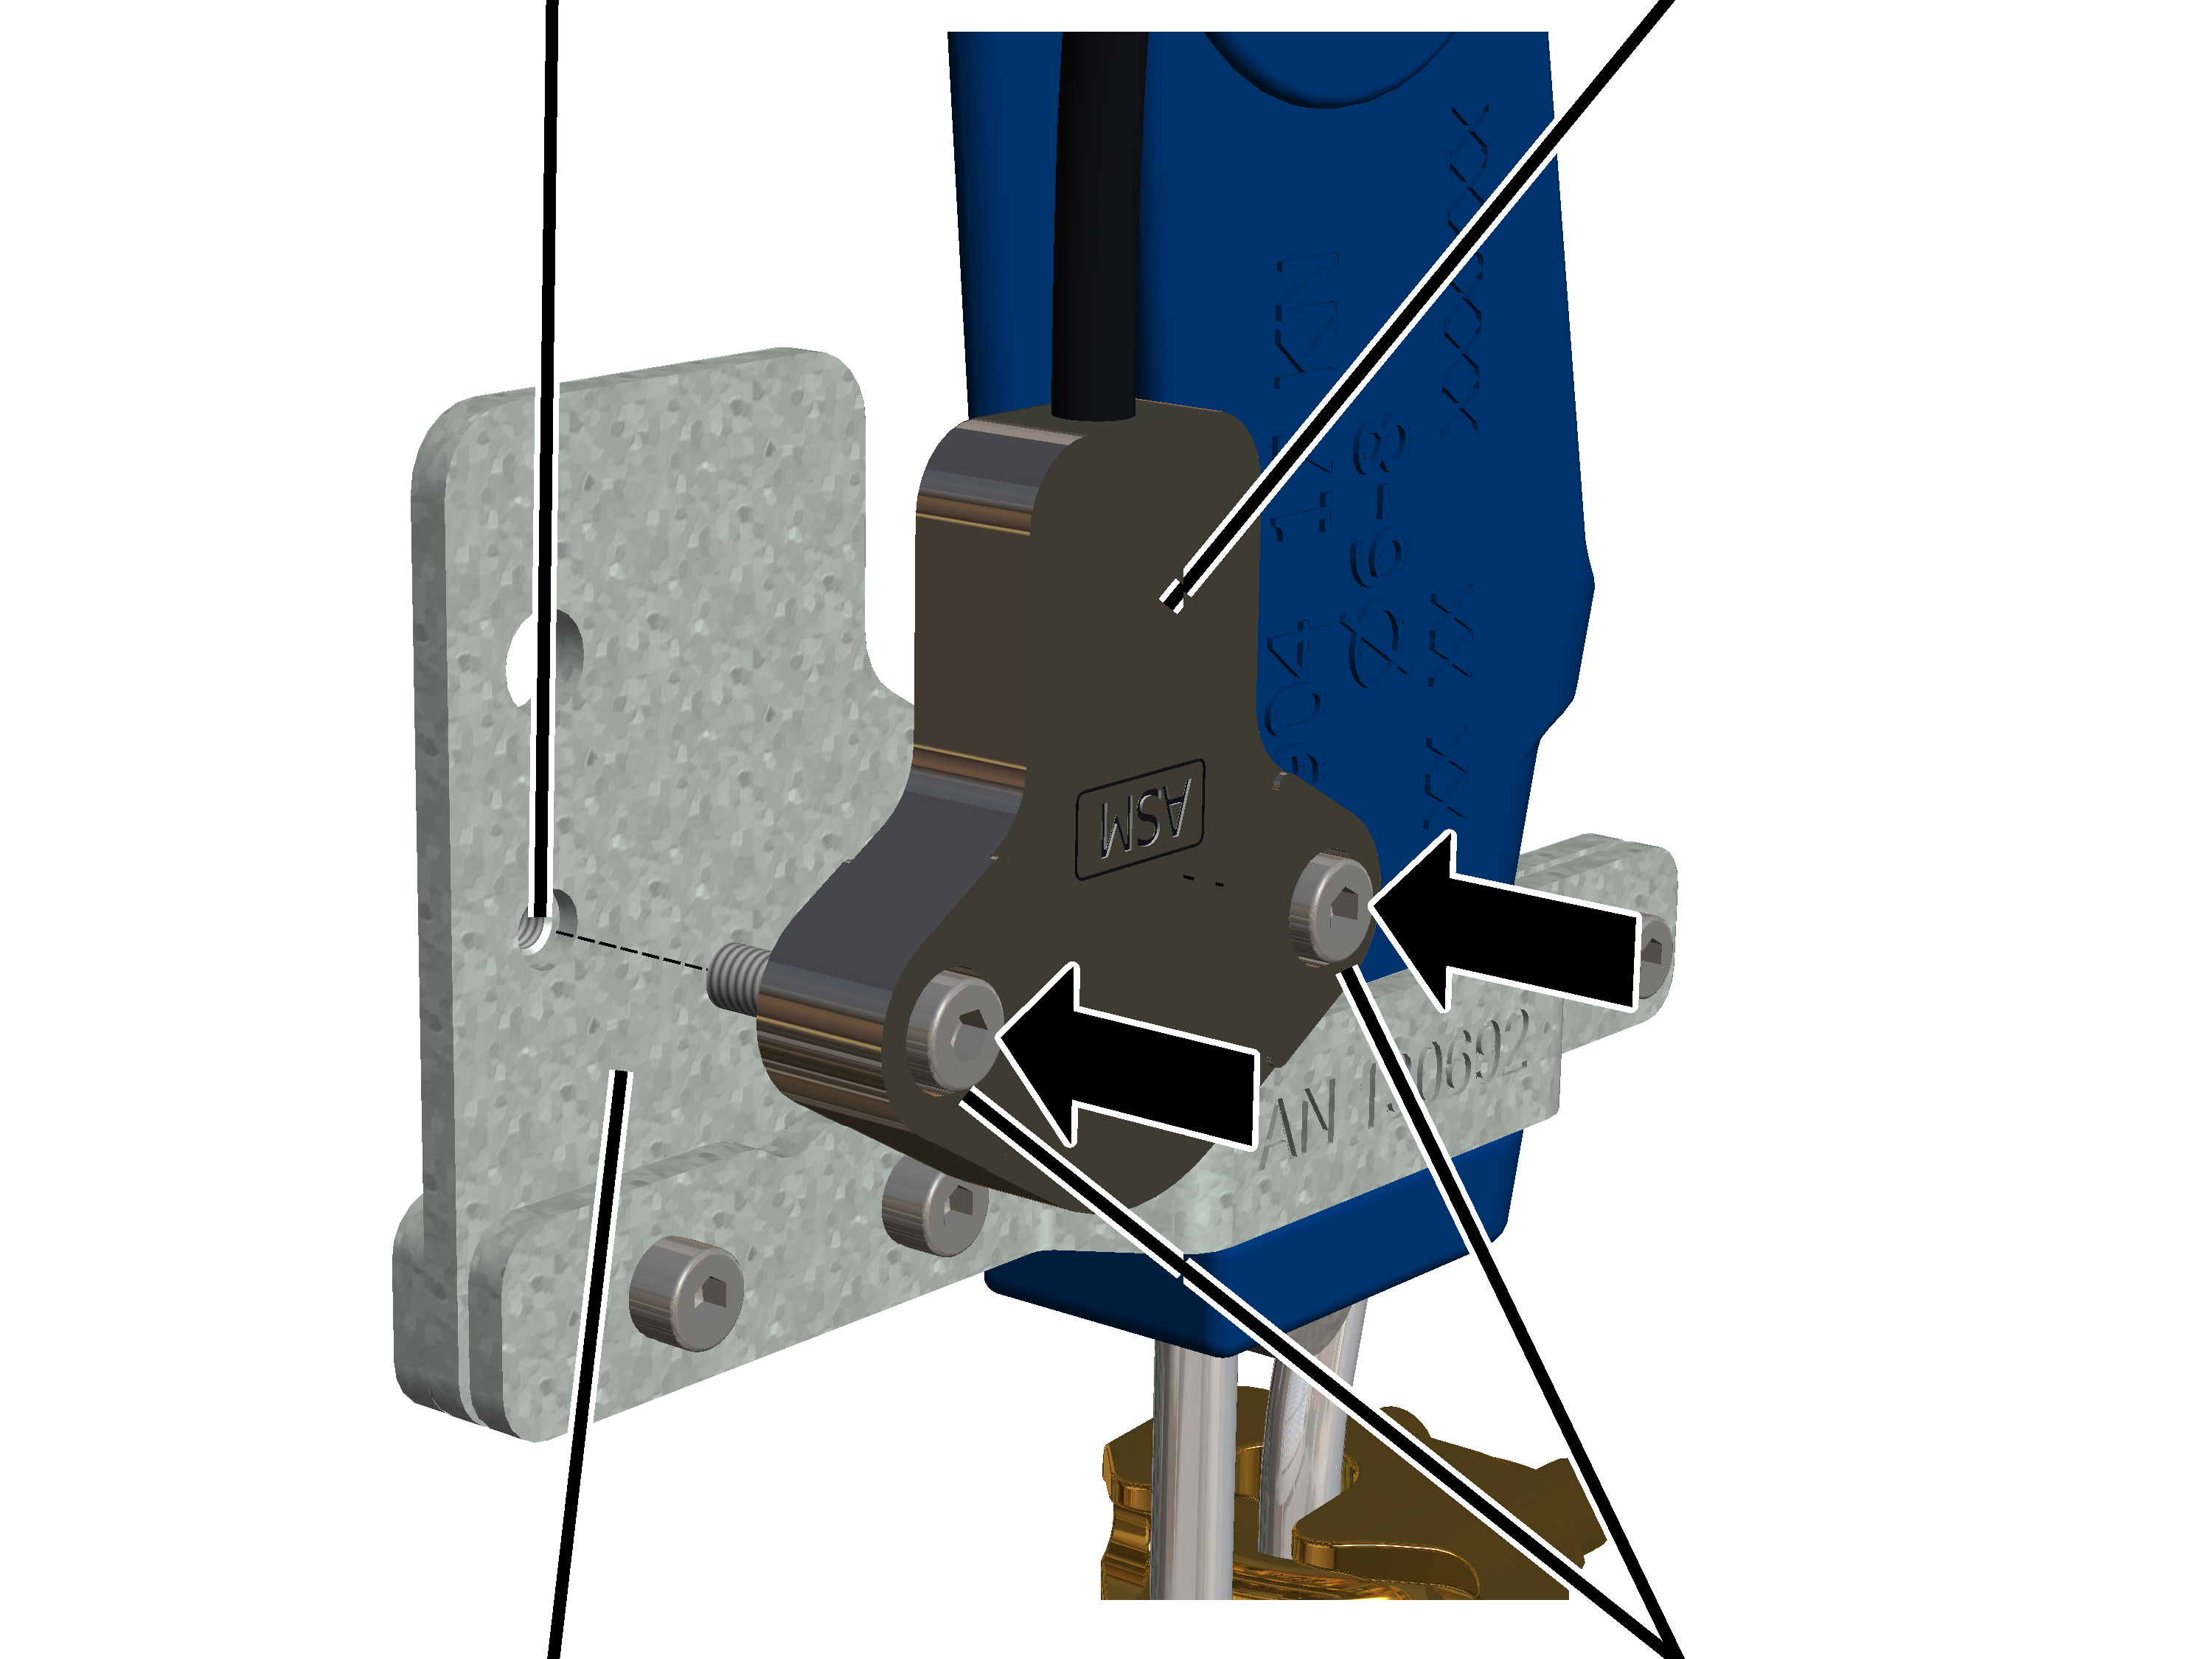
- Sklonoměr připevněte k desce pomocí šroubů s válcovou hlavou M4x16 (2x). 5 Nm.
Na zadní straně desky se nacházejí lisovací matice, do kterých se zašroubují šrouby s válcovou hlavou.
Pouze u lanového kladkostroje D s lanováním 4/2 nebo 8/2 a u GM 5000
U lanového kladkostroje D GM 5000 s lanováním 4/2 nebo 8/2 je navařovací deska zevnitř přivařena k boční stěně držáku traverzy s vratnou kladkou, na kterou se upevňuje prvek ke sledování úhlu lana.
žebrovaný šroub M6x12navařovací deska
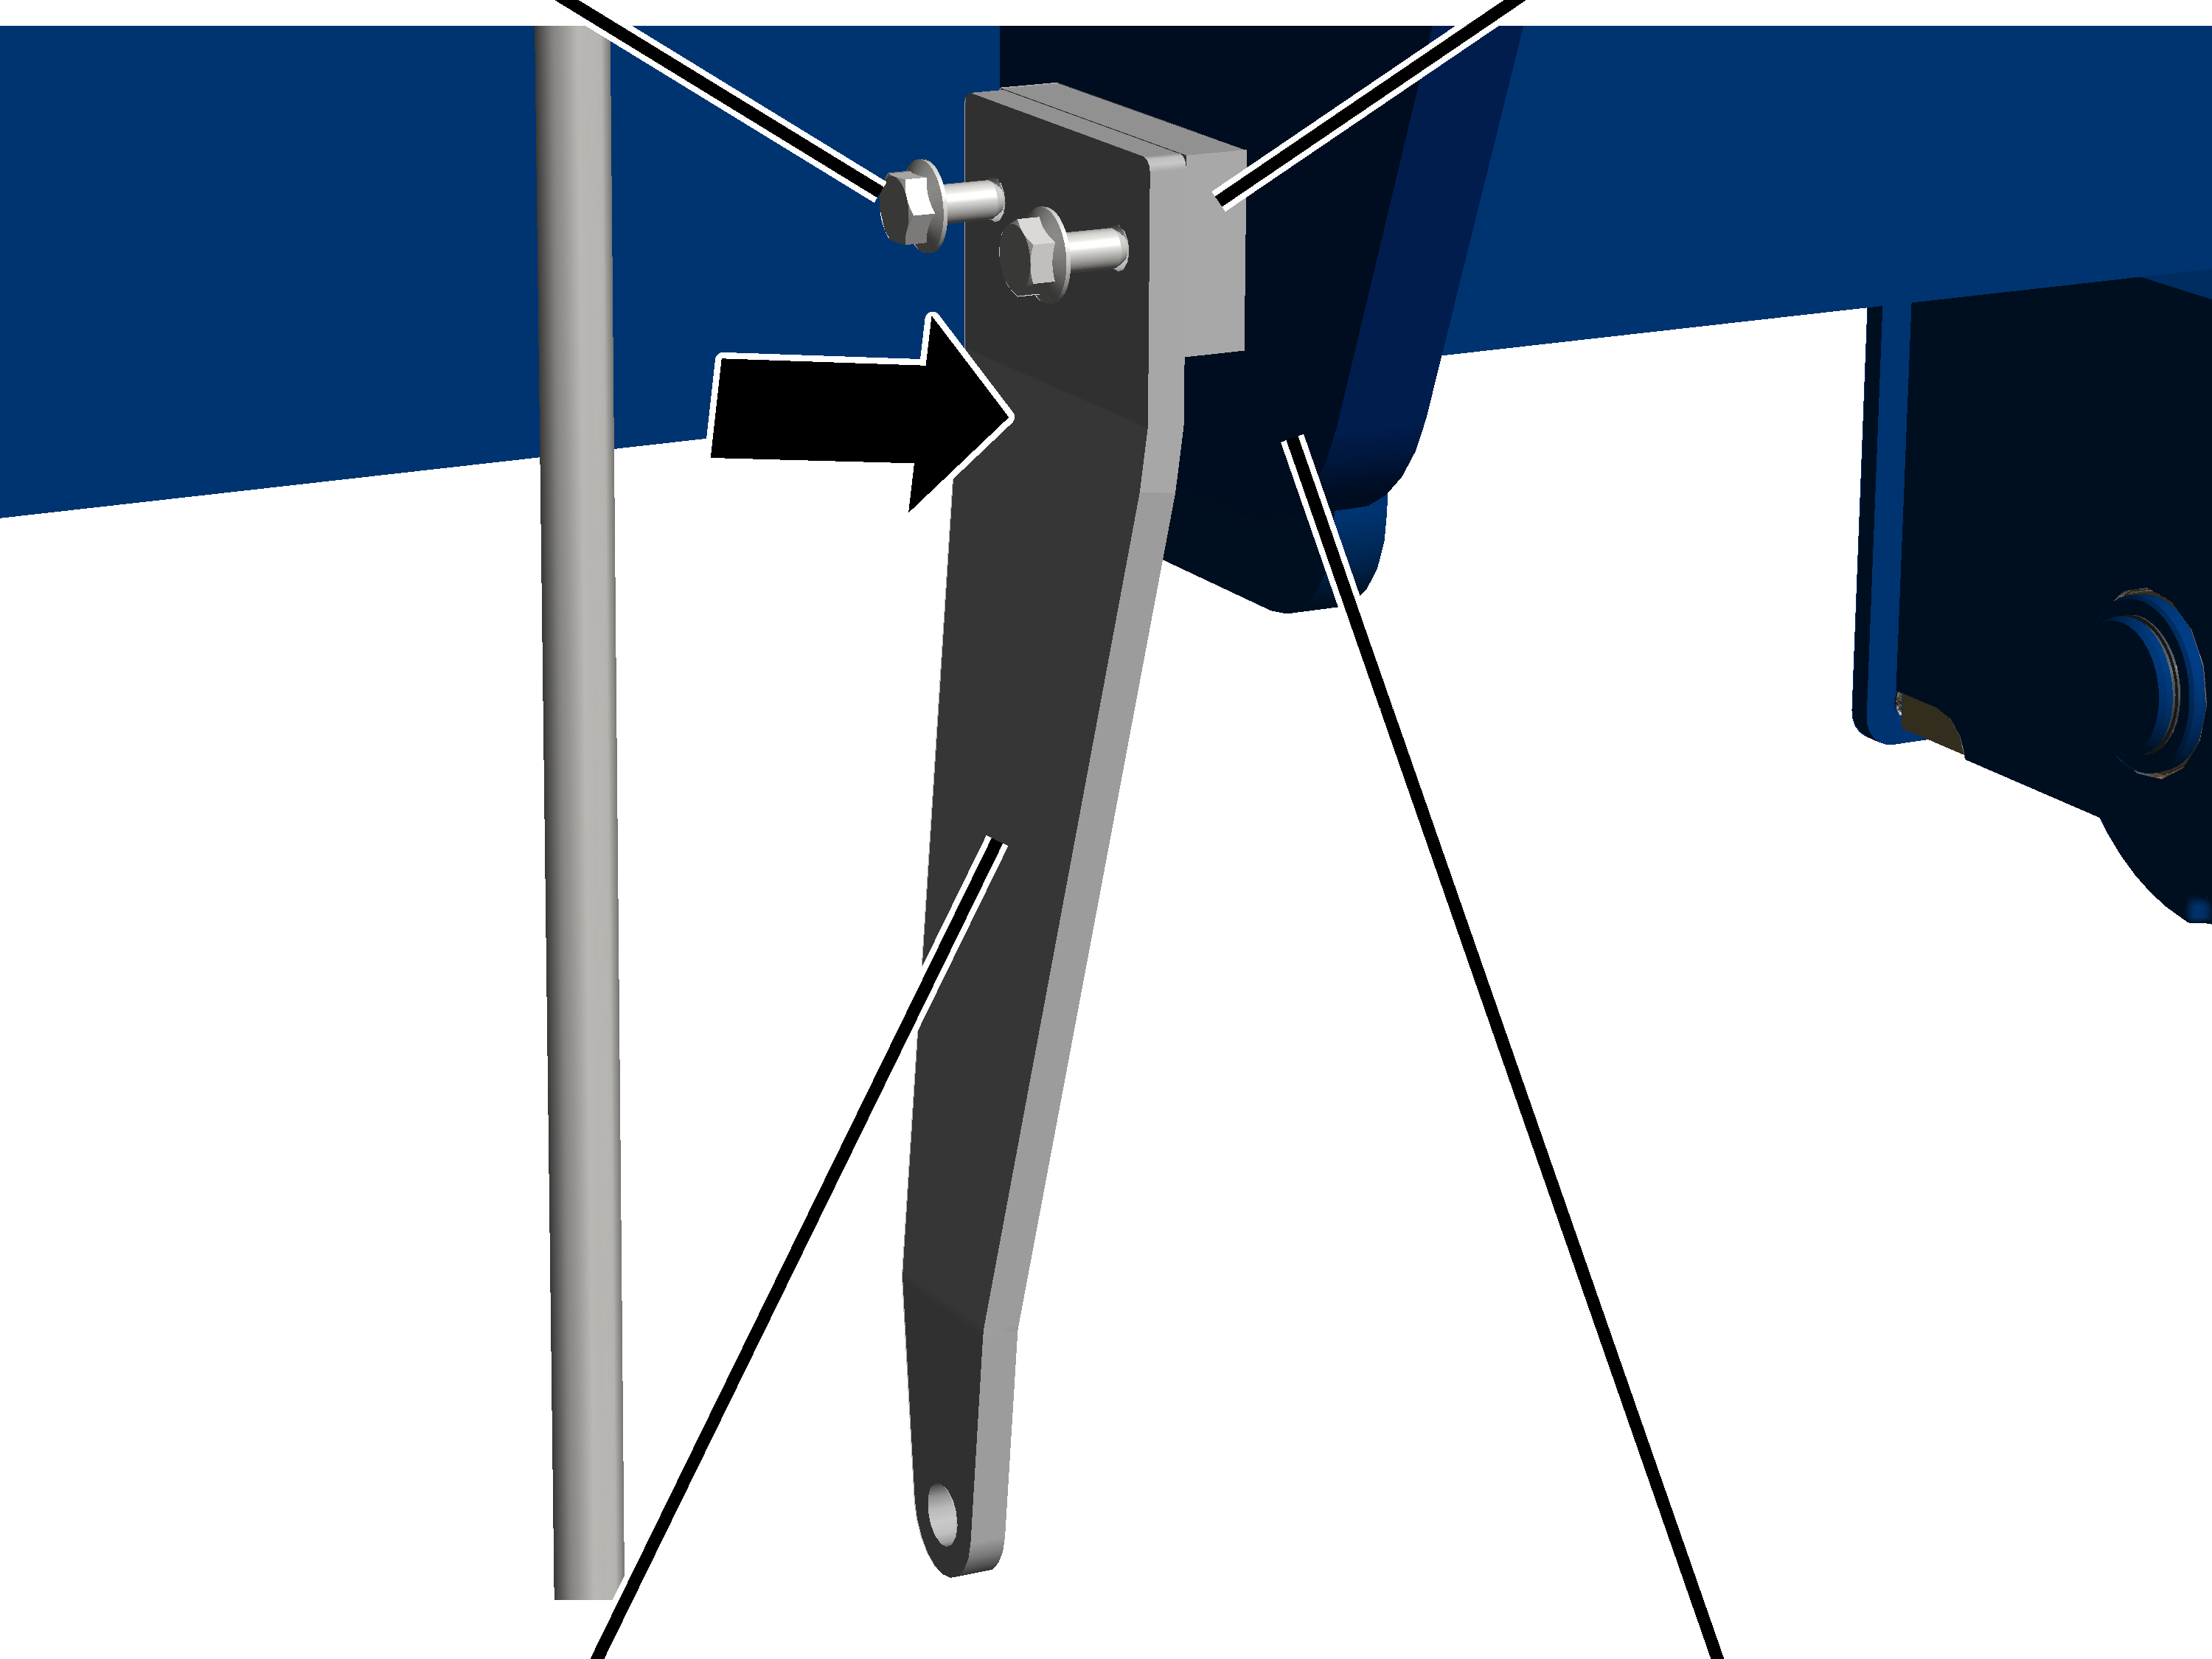
- Držák přišroubujte pomocí žebrovaných šroubů M6x12 (2x) k navařovací desce na vnitřní straně boční stěny. 19 Nm.
šroub se šestihrannou hlavou M6x25držák
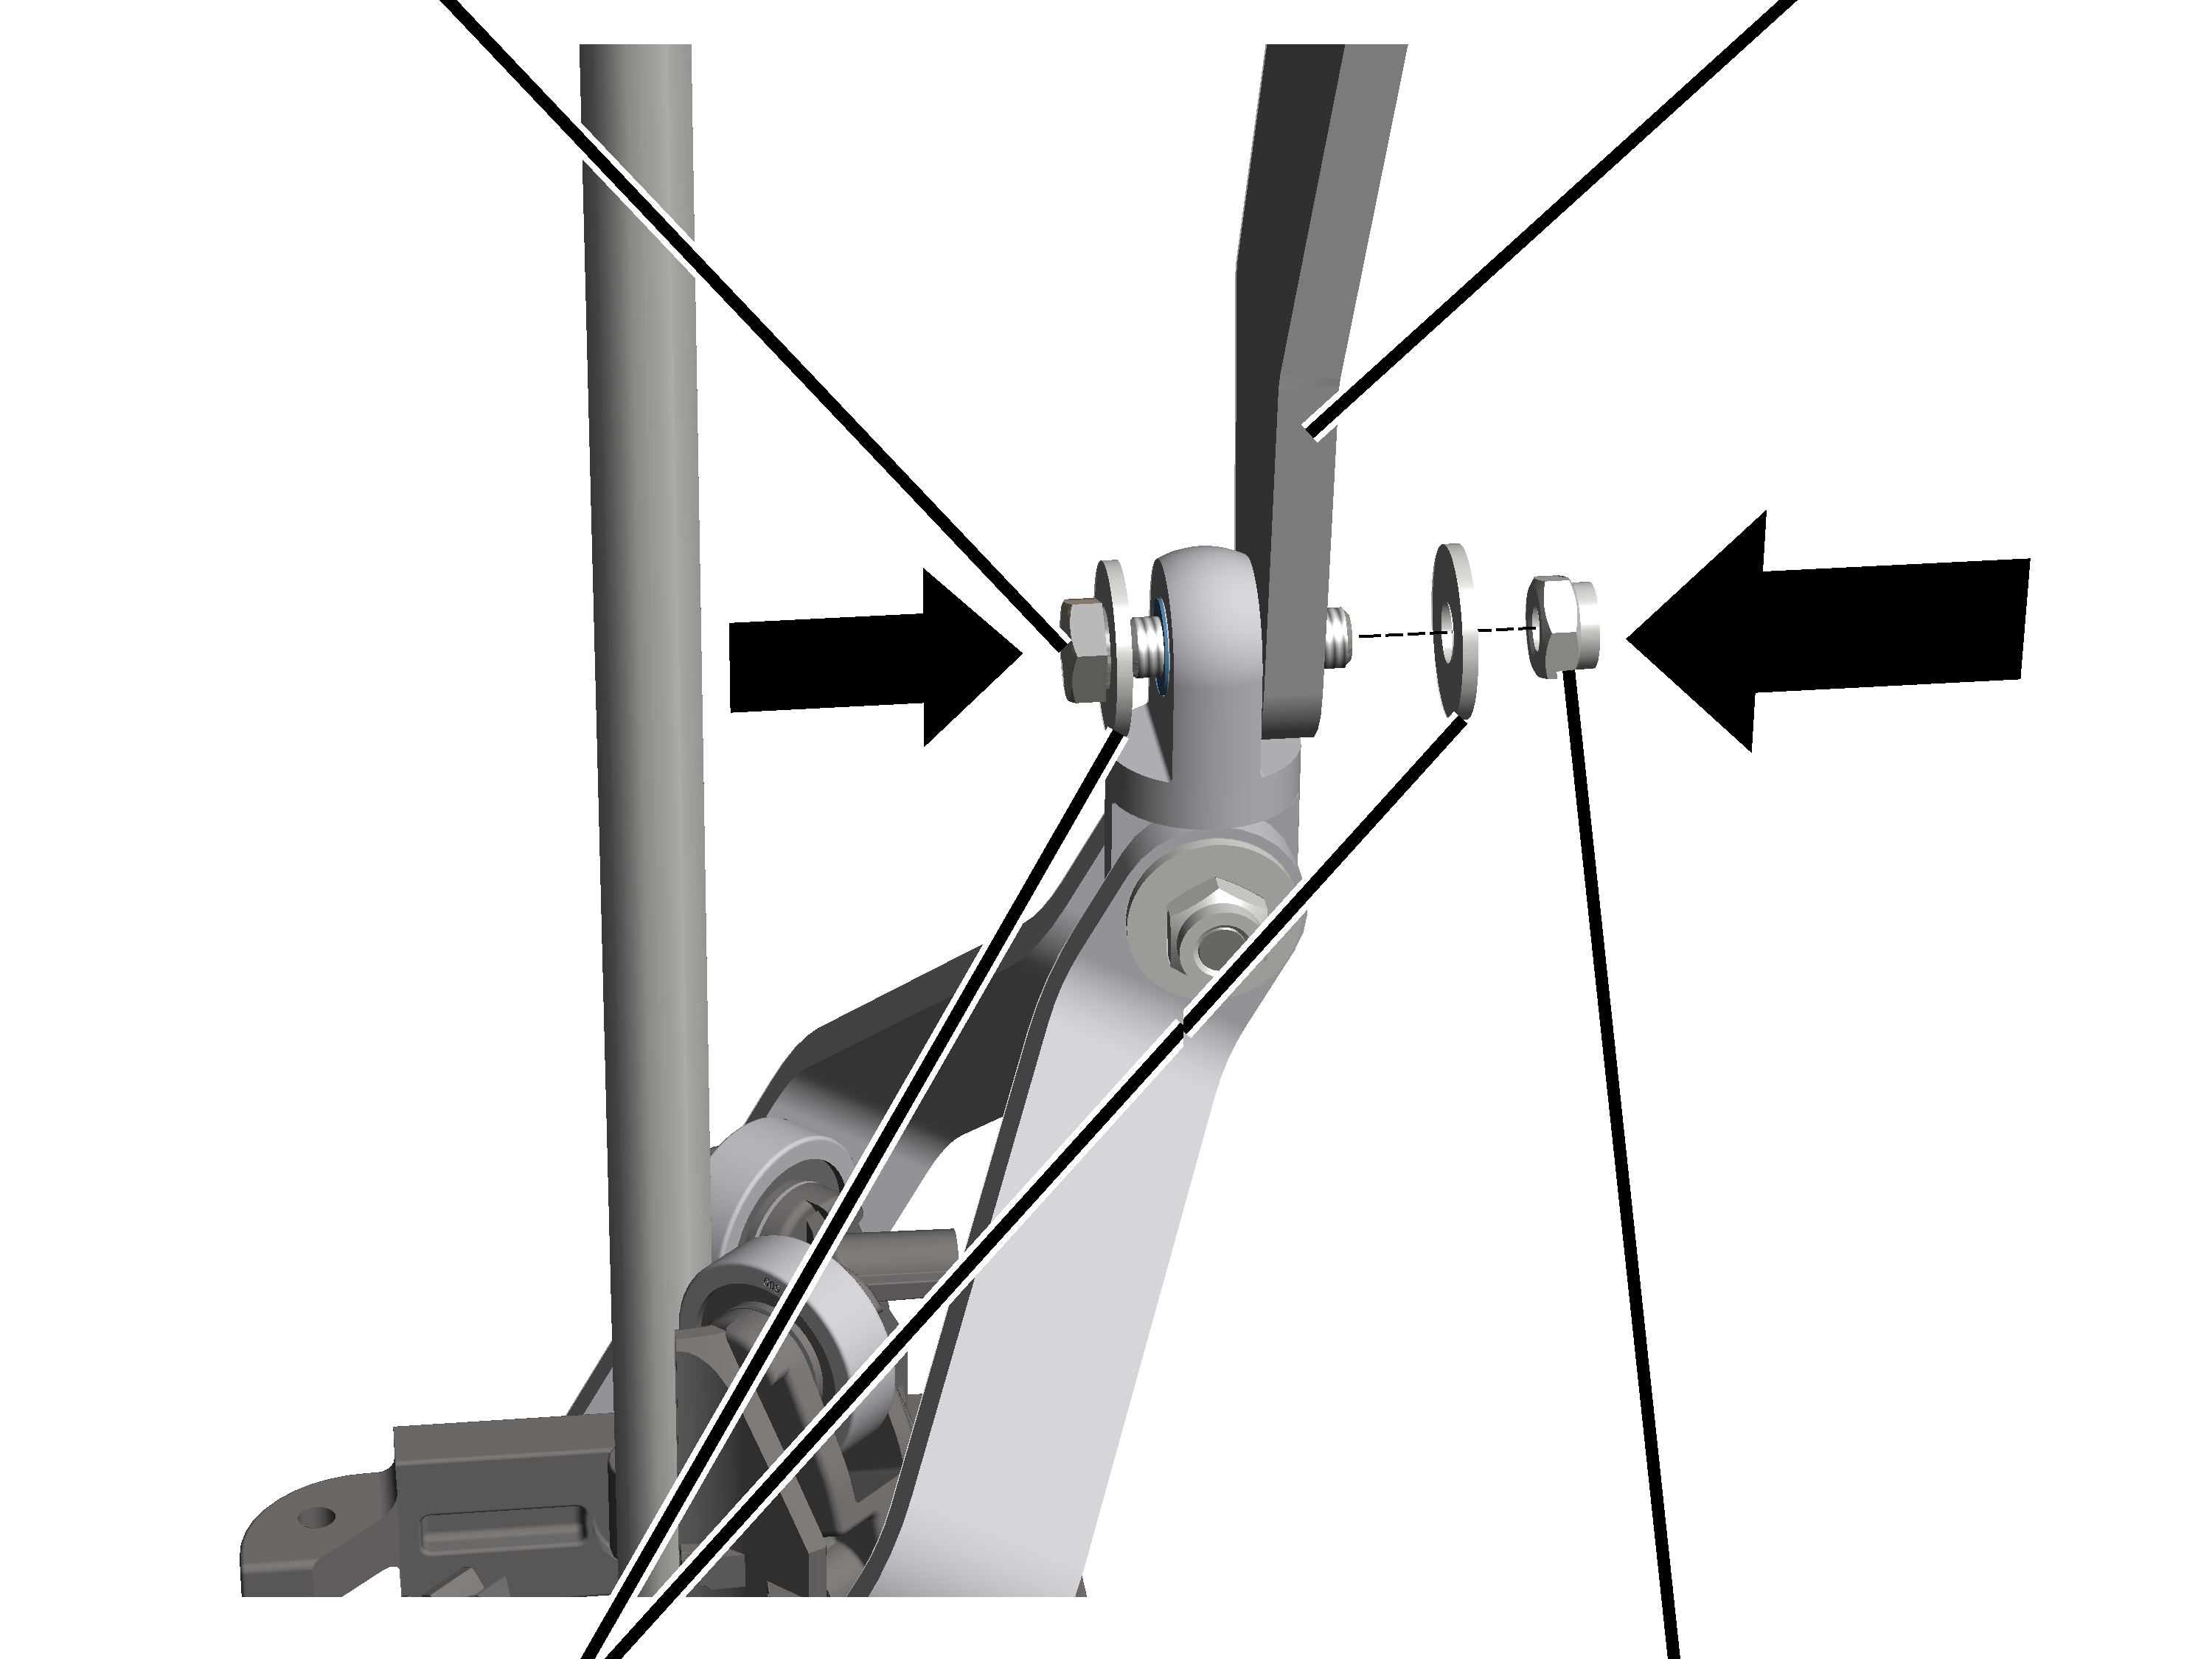
- Šroub s šestihrannou hlavou M6x25 s podložkou prostrčte křížovým závěsem na nosném rameni a držákem.
- Na šroub s šestihrannou hlavou M6x25 nasaďte matici M6 s podložkou a pevně ji dotáhněte. 10 Nm.
půlkruhový nosník s nosným ramenem
- Dříve uvolněný půlkruhový nosník přišroubujte k namontovanému půlkruhovému nosníku s nosným ramenem pomocí šroubů s čočkovitou hlavou K4x17 (2x). 1 Nm.
- Válcové kolíky (2x) zasuňte přes aretaci do půlkruhových nosníků až na doraz.
sklonoměrdeska
- Sklonoměr přišroubujte k desce prvku ke sledování úhlu lana pomocí šroubů s vnitřním šestihranem M4x12 (2x) a pojistných podložek (2x). 3 Nm.
Pouze u lanového kladkostroje D s lanováním 4/2 nebo 8/2 a u GM 7000
U lanového kladkostroje v provedení D GM 7000 s lanováním 4/2 nebo 8/2 je navařovací deska zvnějšku přivařena k boční stěně držáku traverzy s vratnou kladkou, na kterou se upevňuje prvek ke sledování úhlu lana.
žebrované šrouby M6x12navařovací deska
- Držák přišroubujte pomocí žebrovaných šroubů M6x12 (2x) k navařovací desce na vnější straně boční stěny. 19 Nm.
šroub se šestihrannou hlavou M6x25držák
- Šroub s šestihrannou hlavou M6x25 s podložkou prostrčte křížovým závěsem na nosném rameni a držákem.
- Na šroub s šestihrannou hlavou M6x25 nasaďte matici M6 s podložkou a pevně ji dotáhněte. 10 Nm.
půlkruhový nosník s nosným ramenem
- Půlkruhový nosník přišroubujte k půlkruhovému nosníku s nosným ramenem pomocí šroubů s čočkovitou hlavou K4x17 (2x). 1 Nm.
- Válcové kolíky (2x) zasuňte přes aretaci do půlkruhových nosníků až na doraz.
sklonoměrdeska
- Sklonoměr přišroubujte k desce prvku ke sledování úhlu lana pomocí šroubů s vnitřním šestihranem M4x12 (2x) a pojistných podložek (2x). 10 Nm.
Pouze u lanového kladkostroje Z
U lanového kladkostroje v provedení Z je na spodní straně rámu kočky přivařena navařovací deska, na kterou se upevňuje prvek ke sledování úhlu lana.
navařovací deska
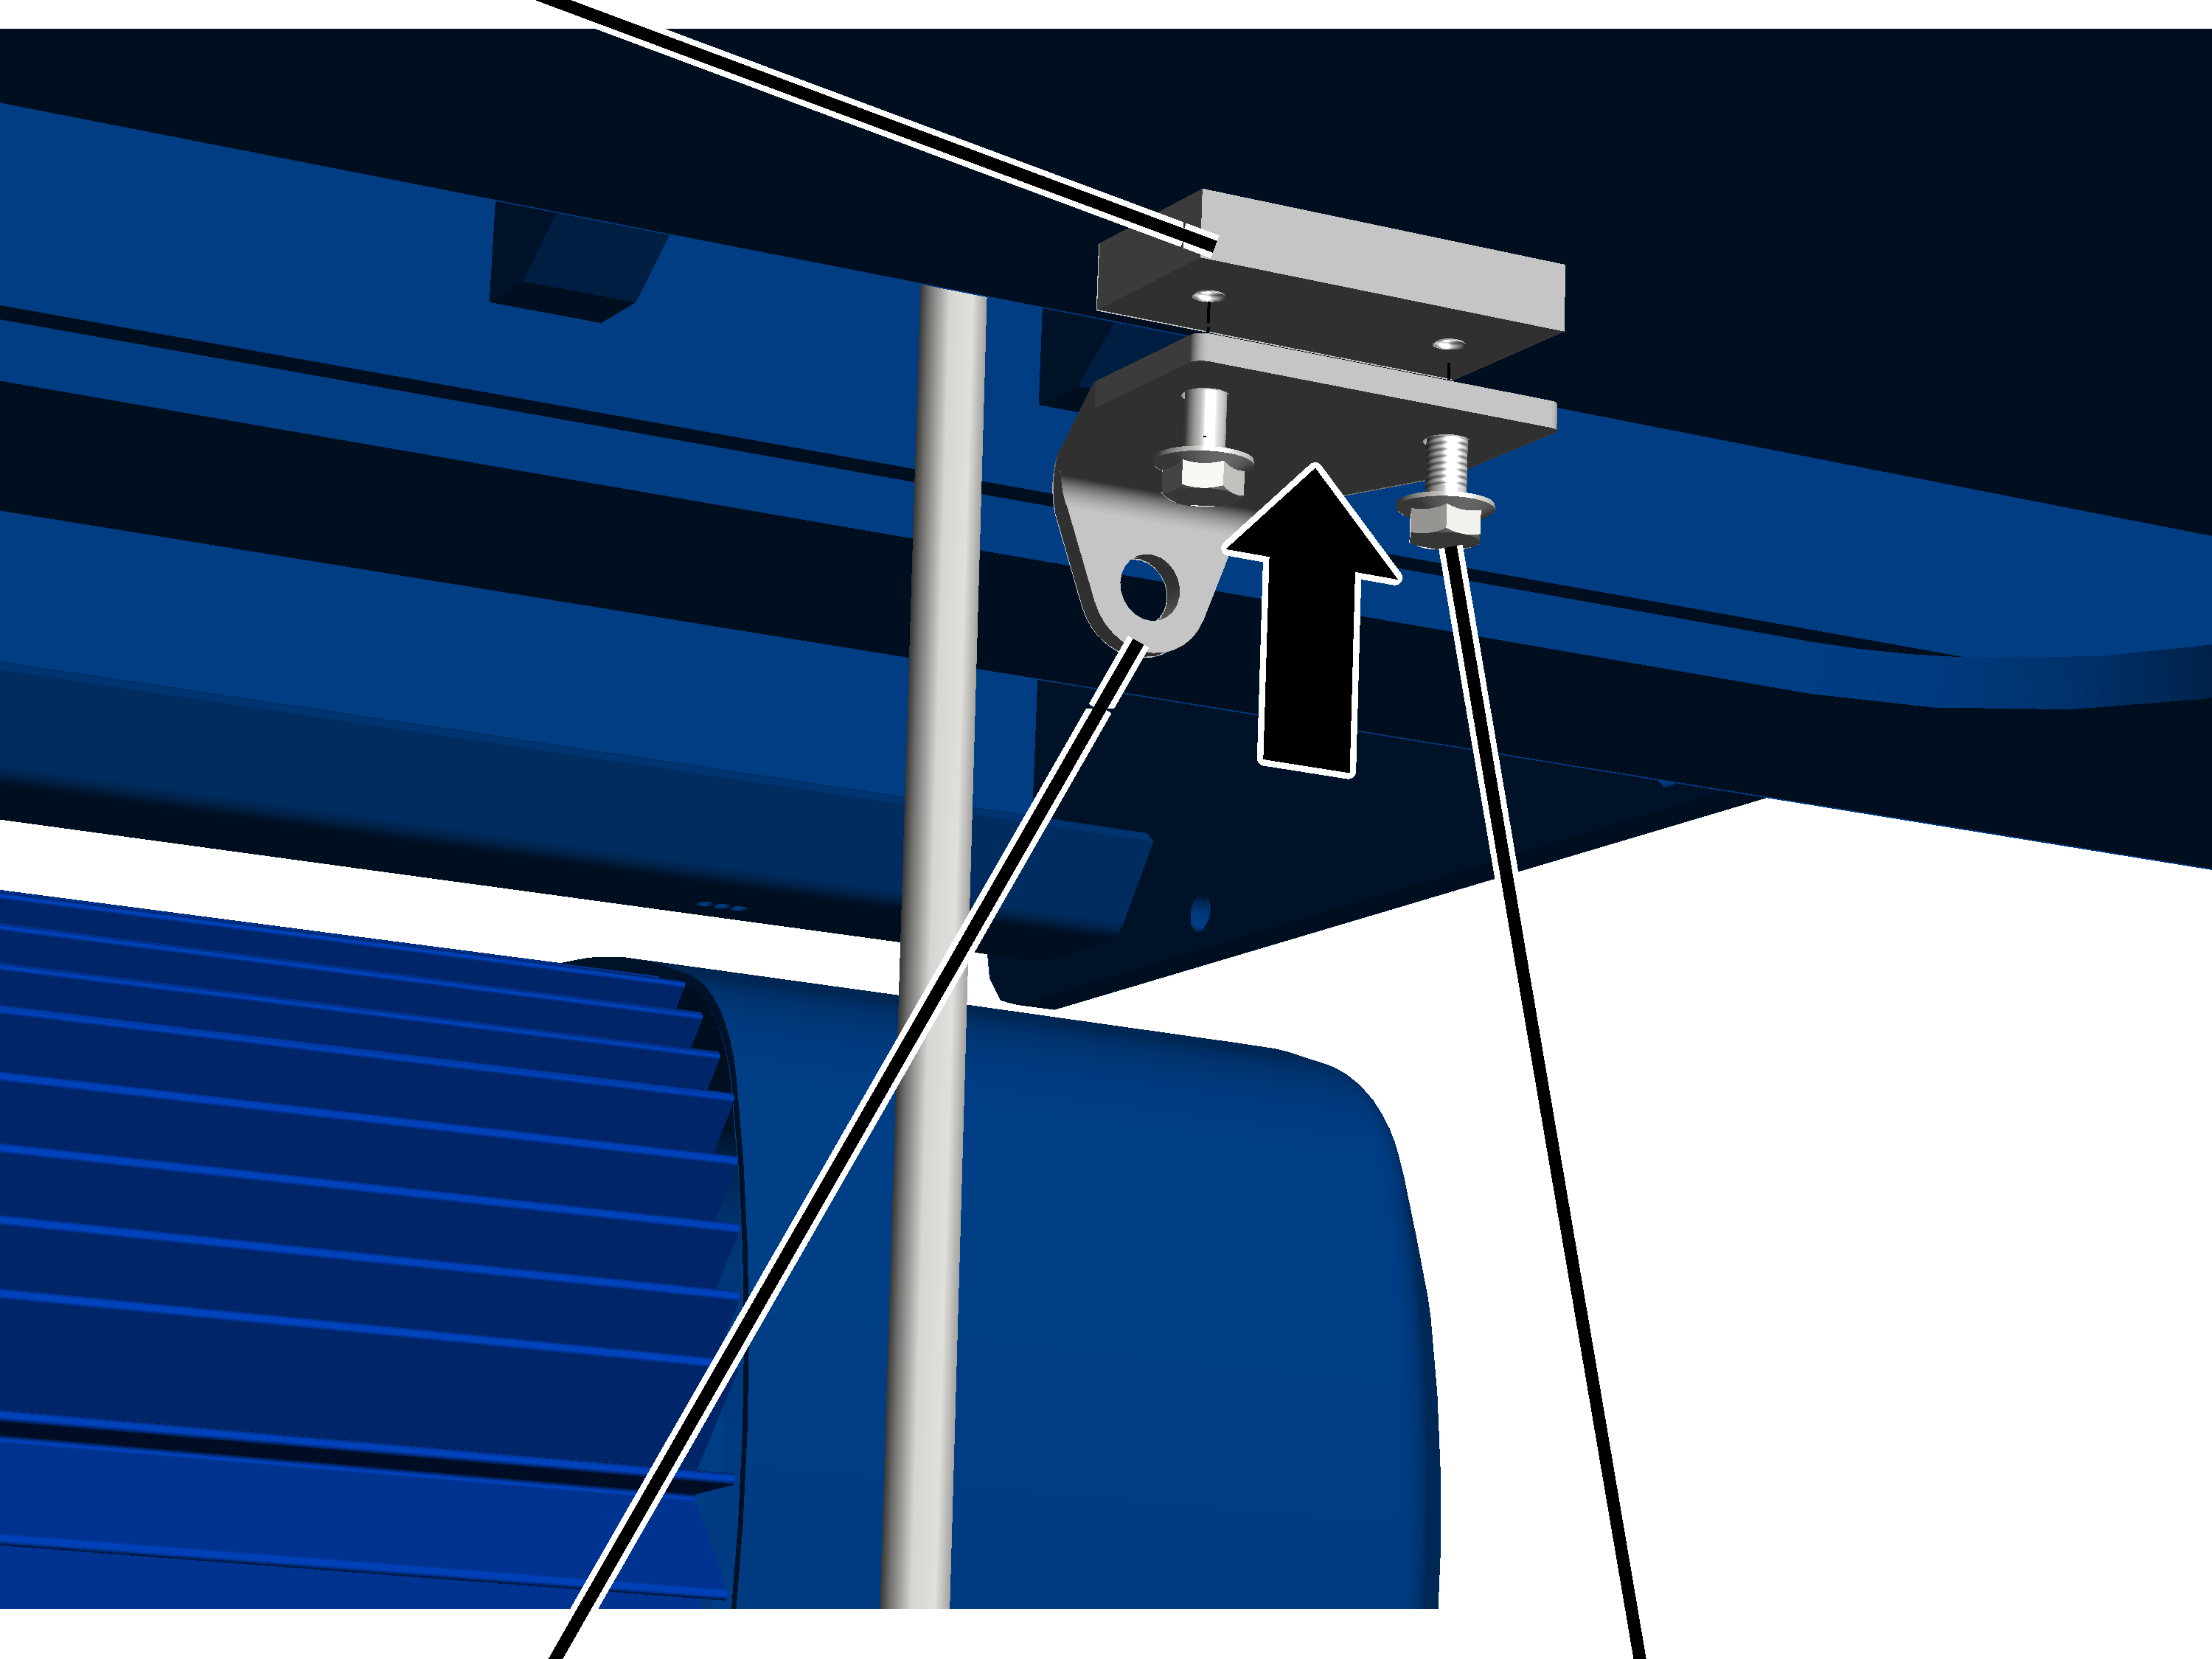
- Držák přišroubujte pomocí žebrovaných šroubů M6x12 (2x) k navařovací desce. 19 Nm.
šroub se šestihrannou hlavou M6x25podložka
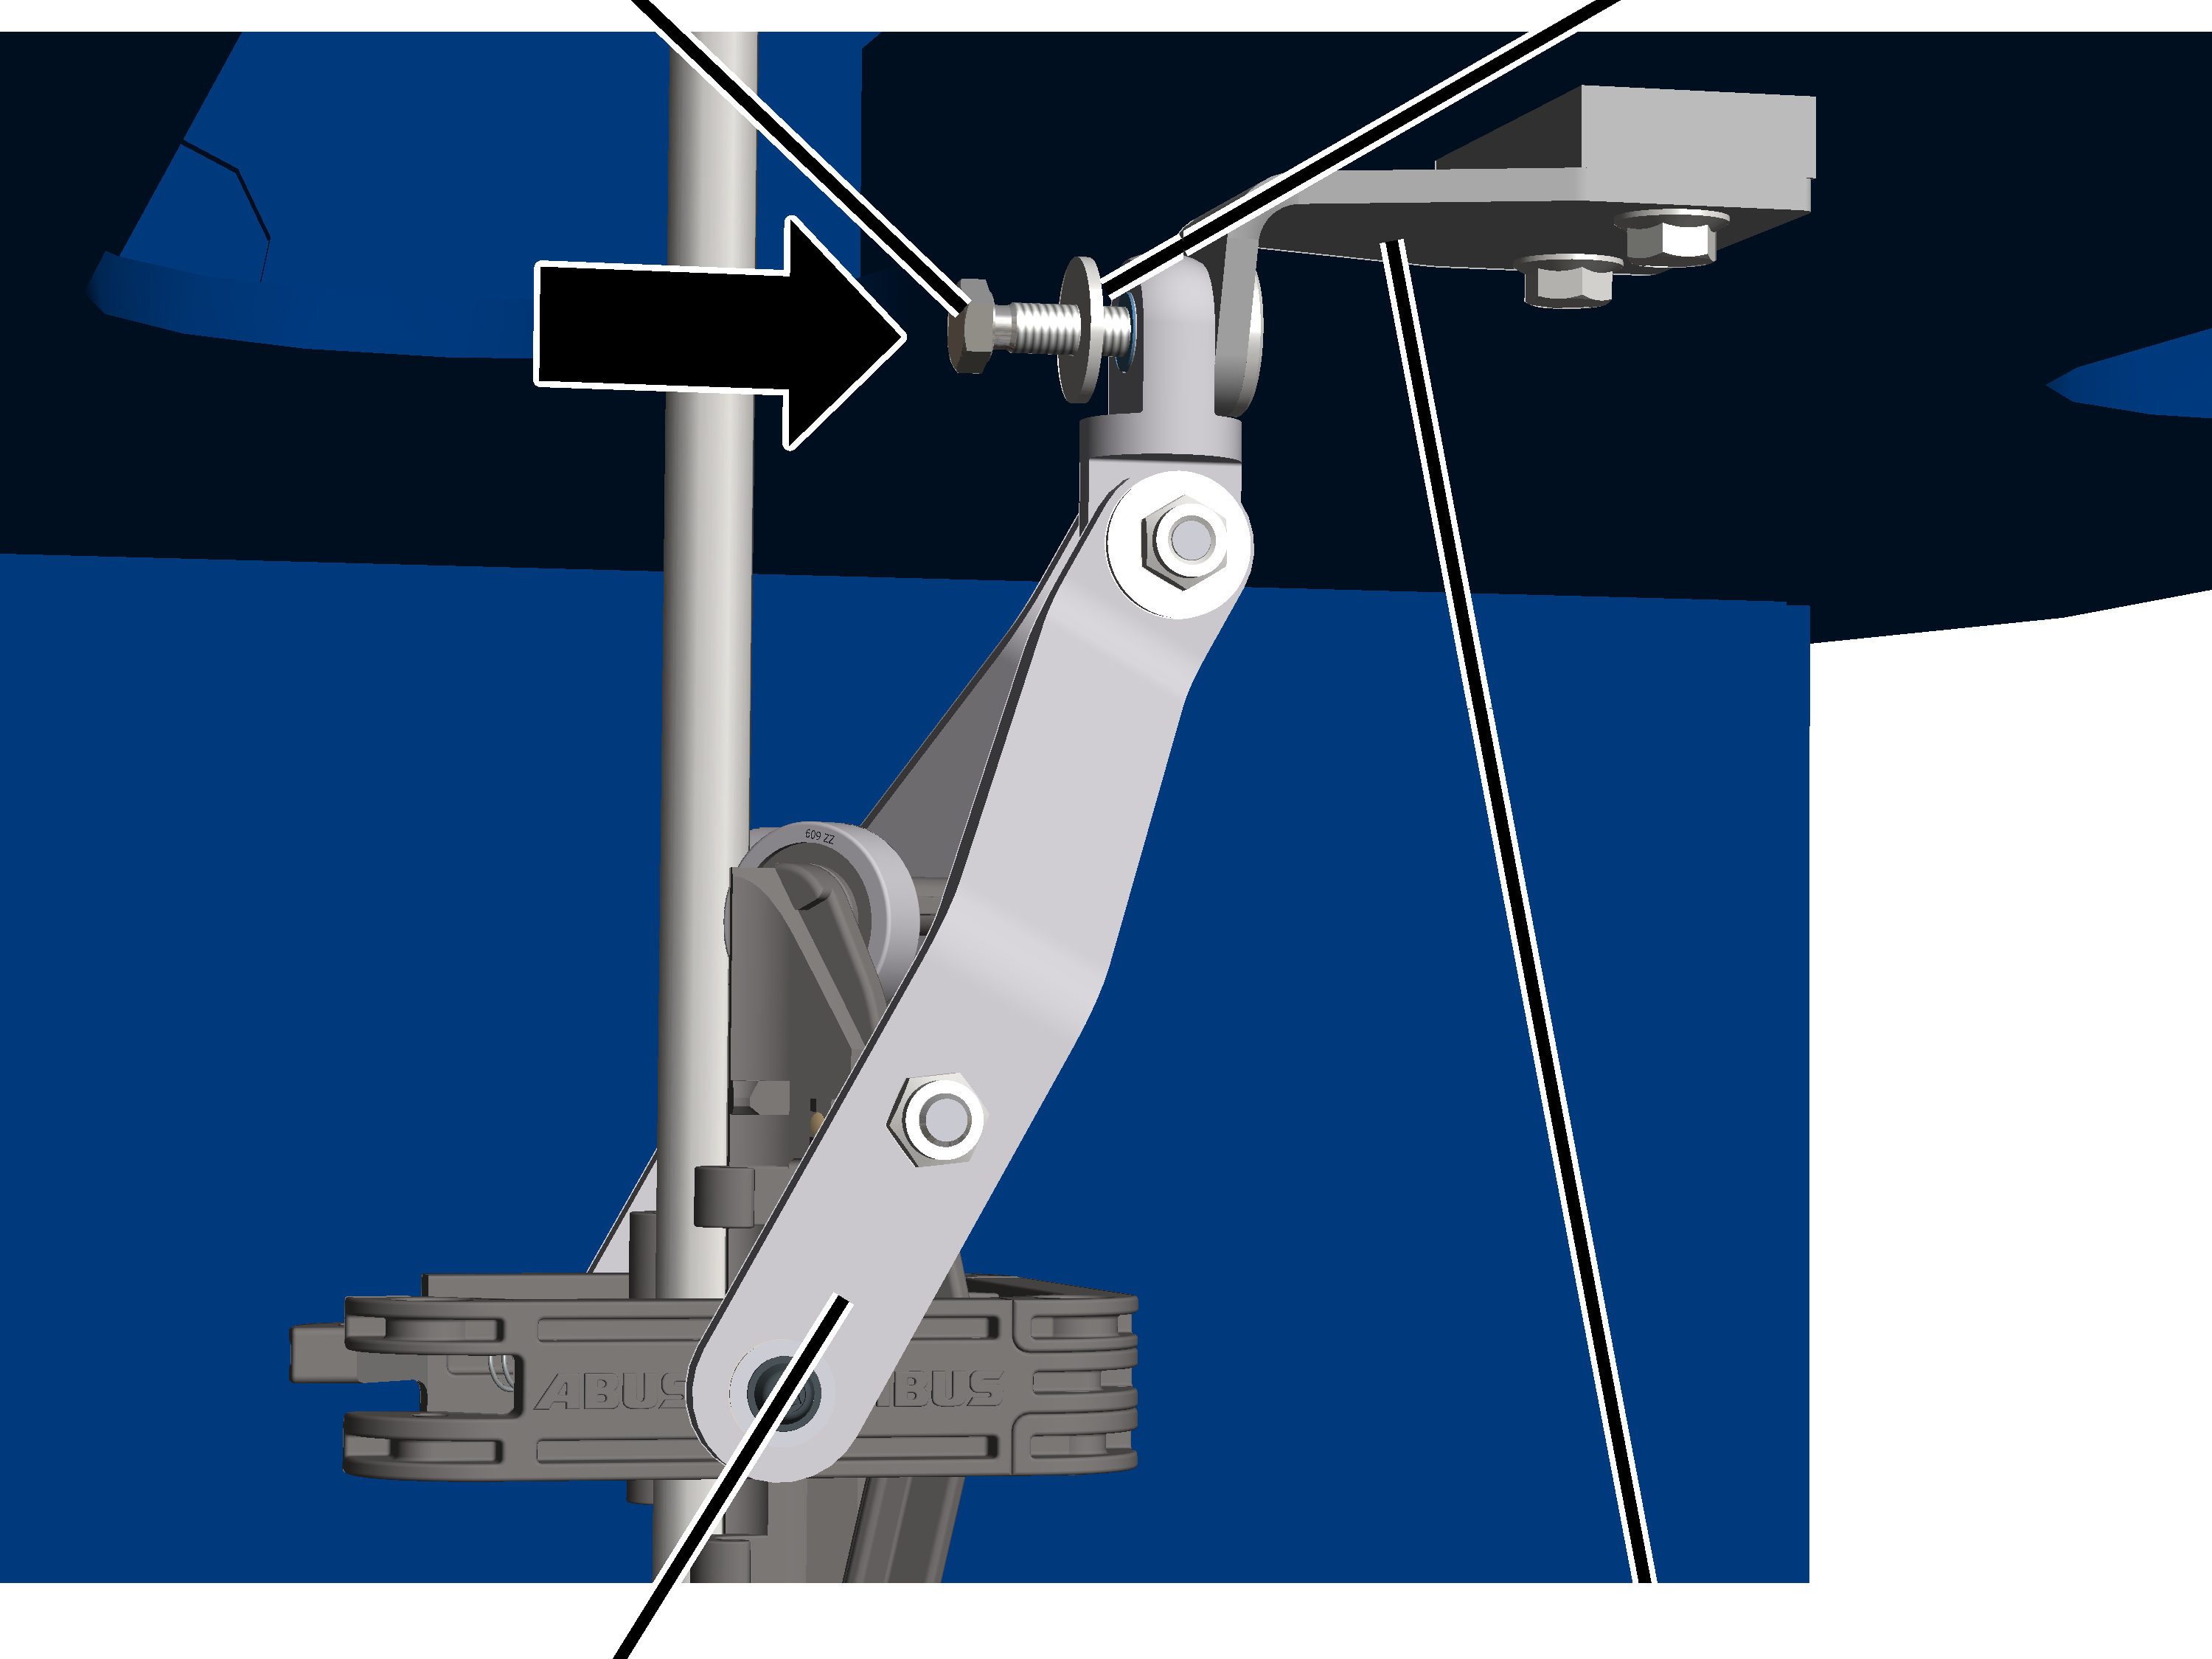
- Šroub s šestihrannou hlavou M6x25 s podložkou prostrčte křížovým závěsem na nosném rameni a držákem.
podložka
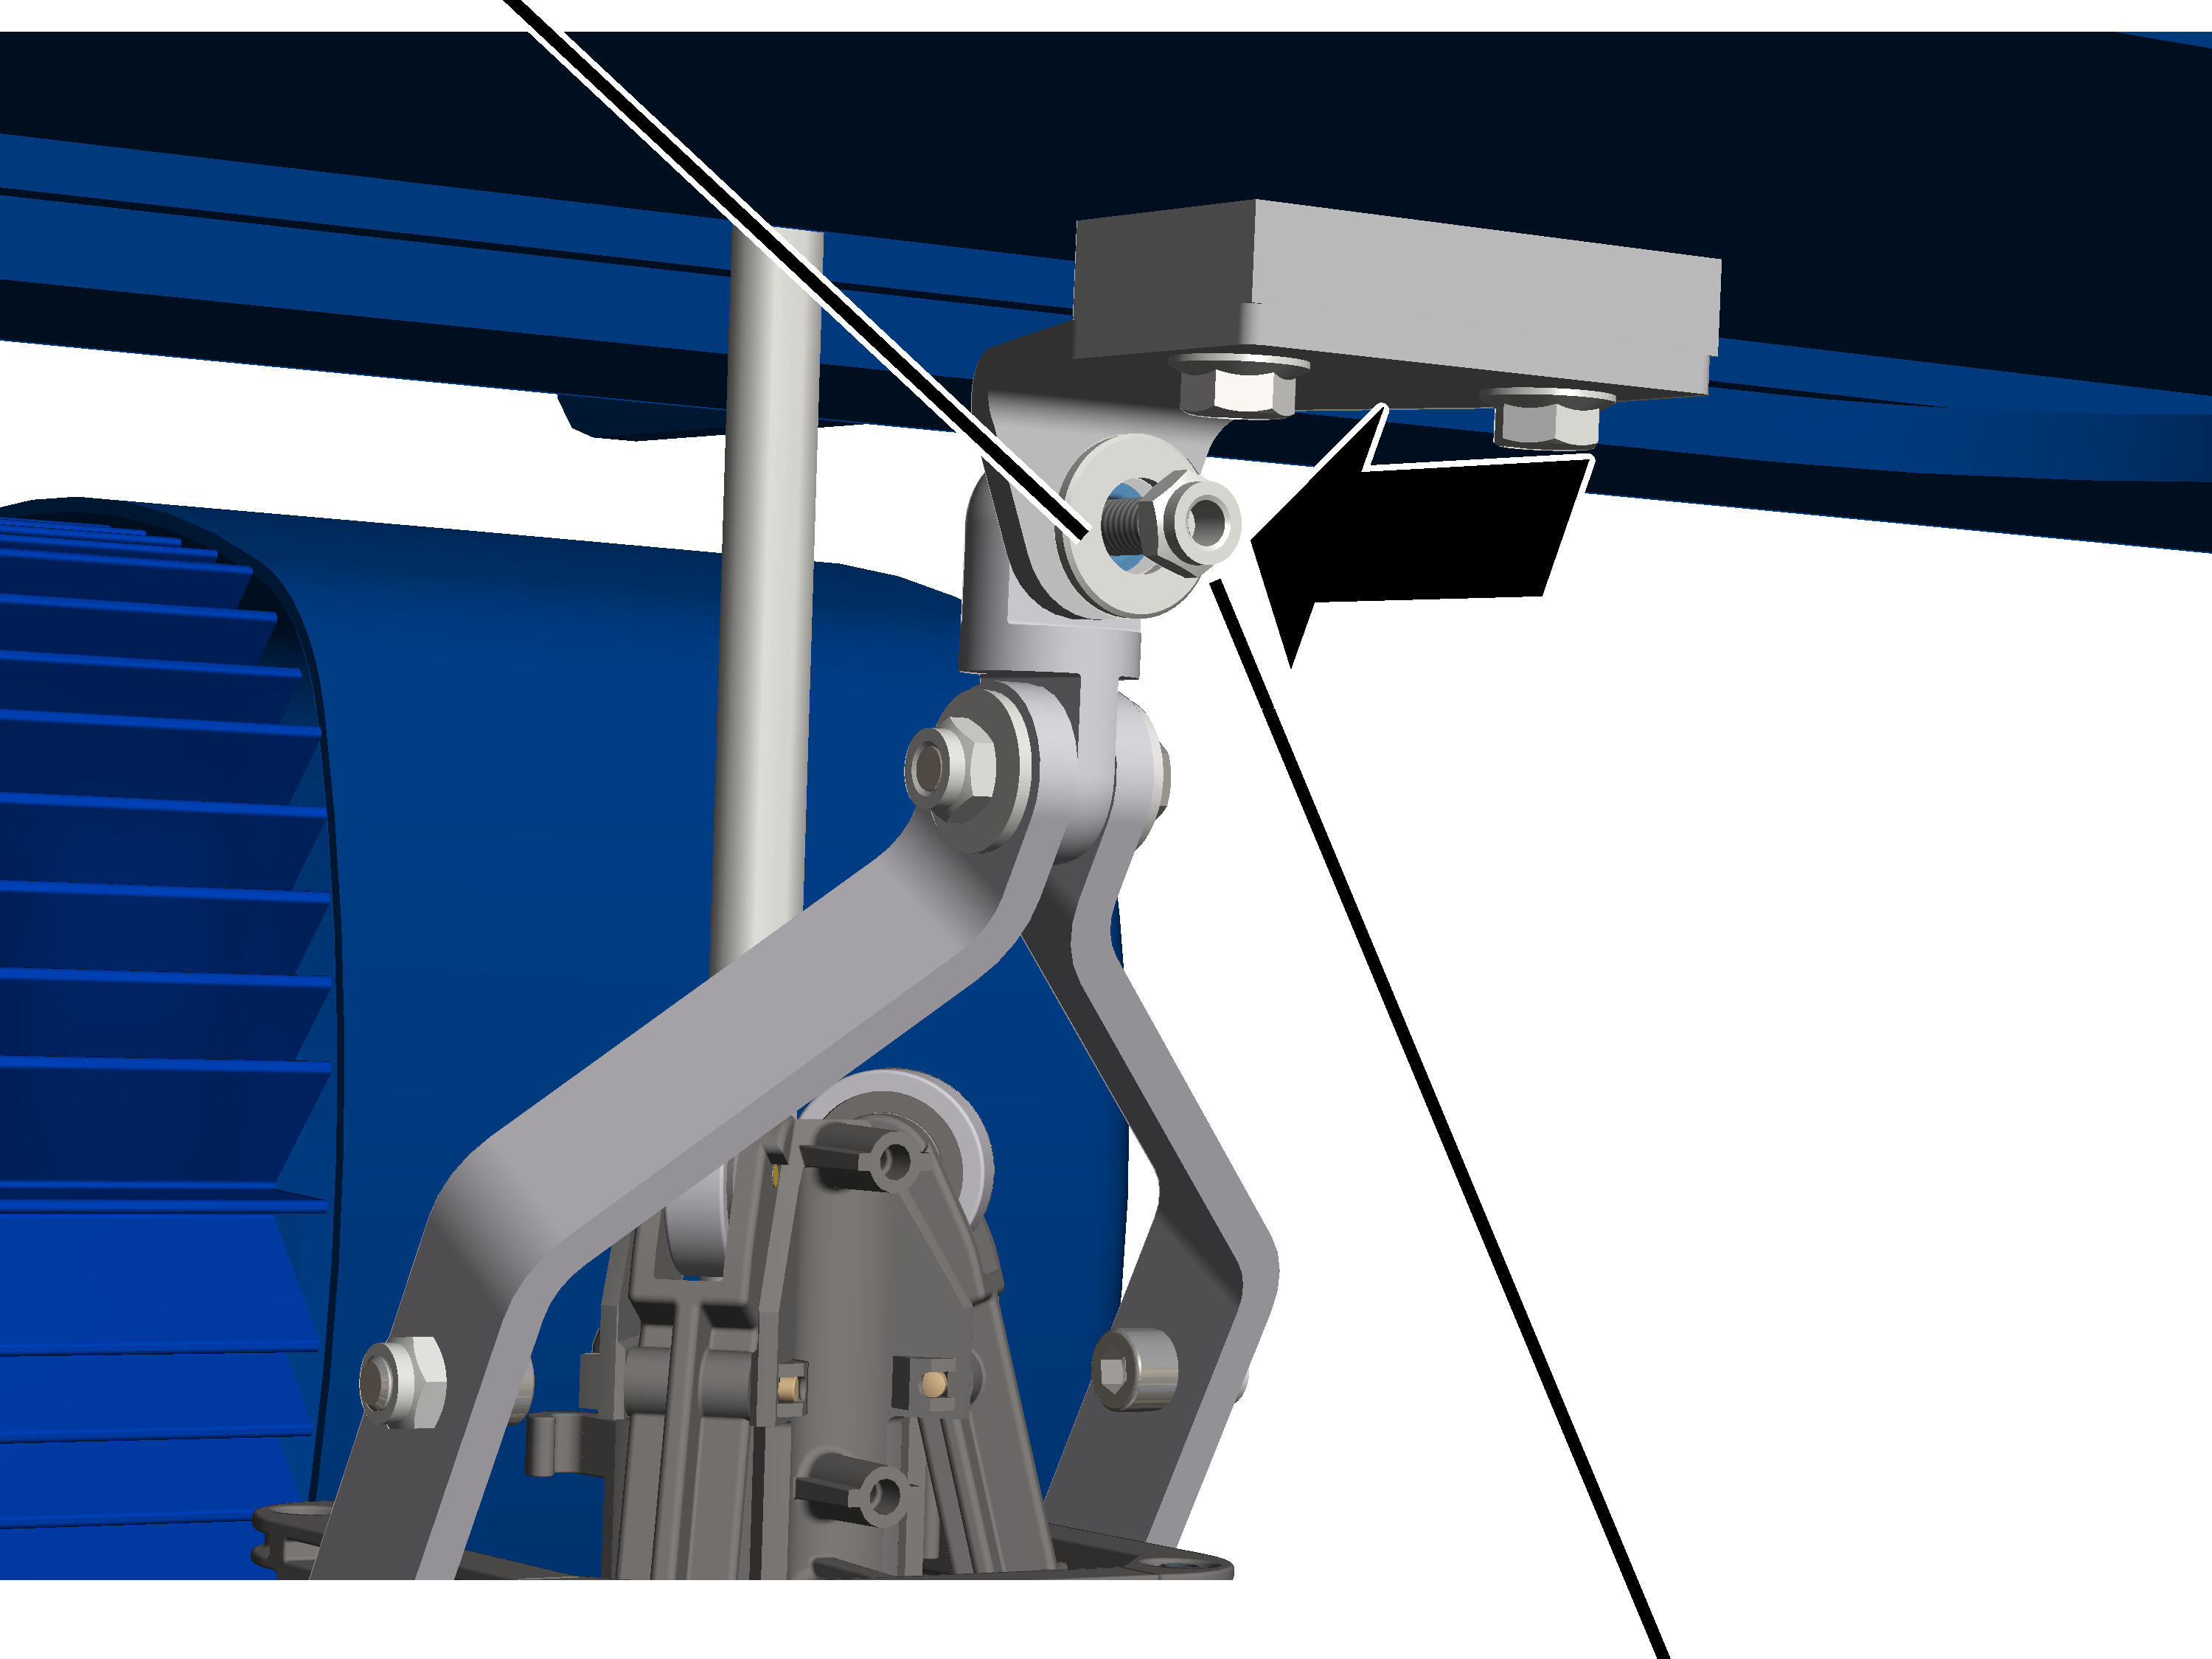
- Na šroub s šestihrannou hlavou M6x25 nasaďte matici M6 s podložkou a pevně ji dotáhněte. 10 Nm.
půlkruhový nosník
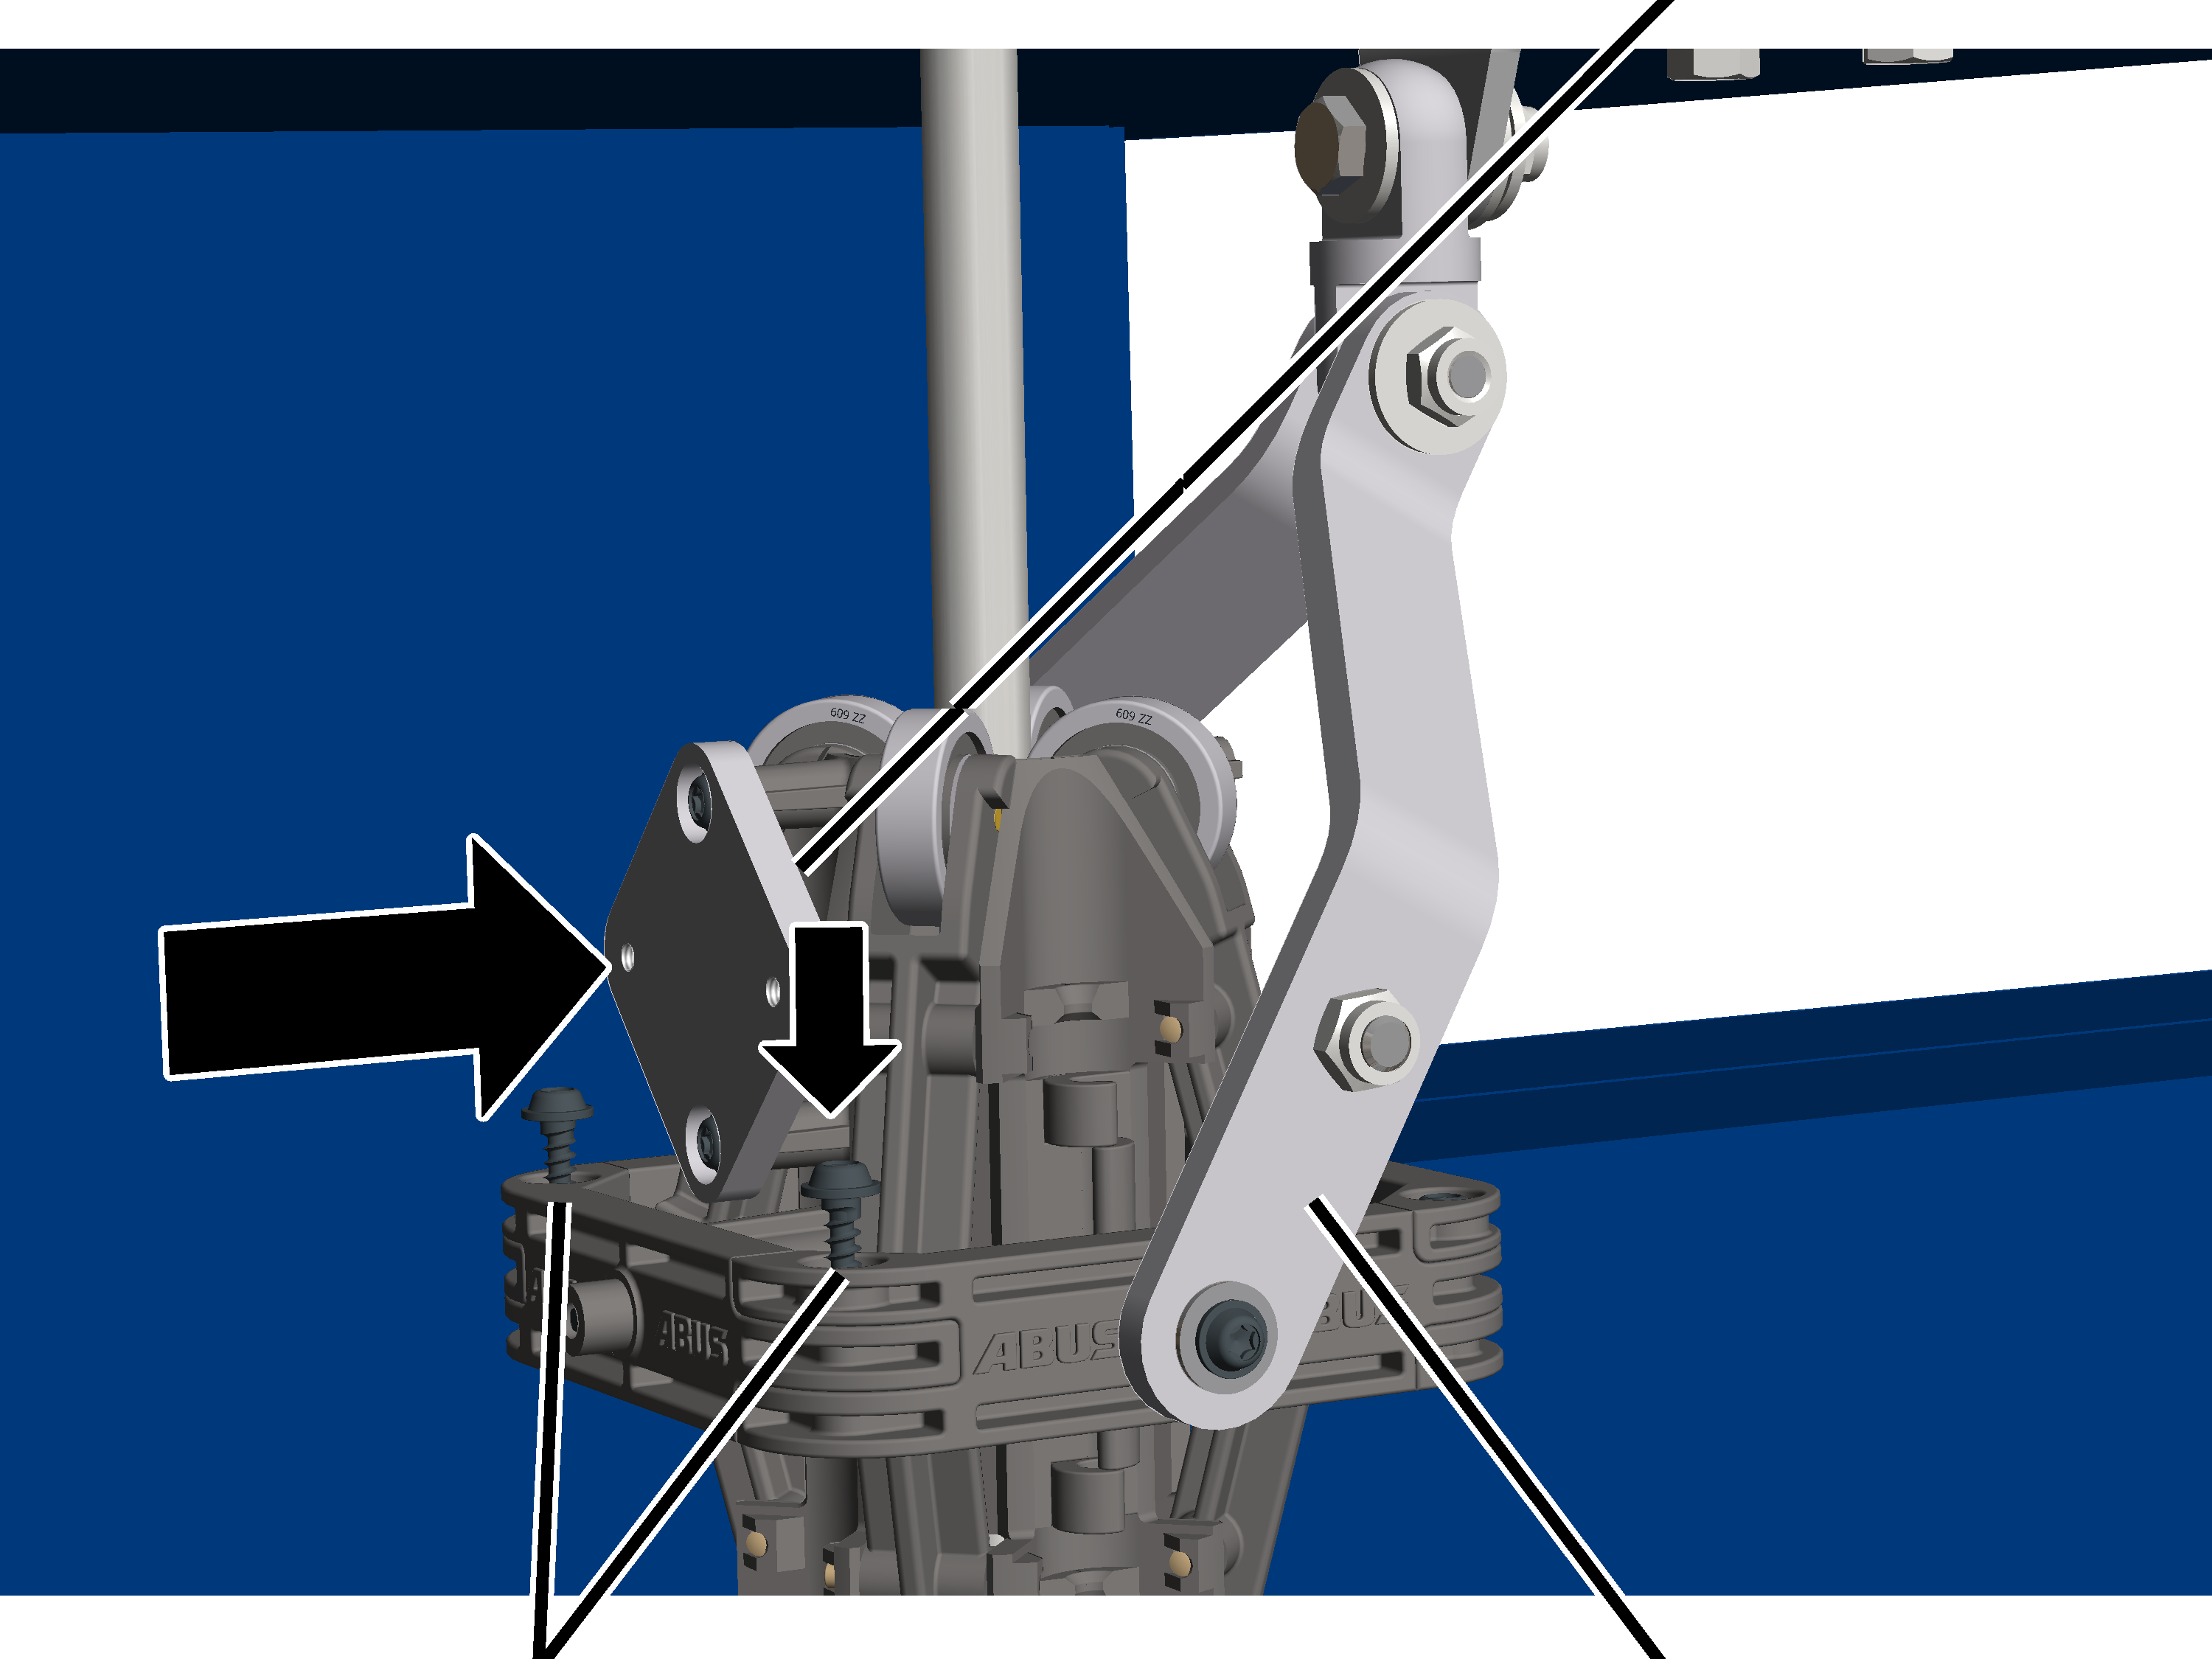
- Půlkruhový nosník přišroubujte k půlkruhovému nosníku s nosným ramenem pomocí šroubů s čočkovitou hlavou K4x17. 1 Nm.
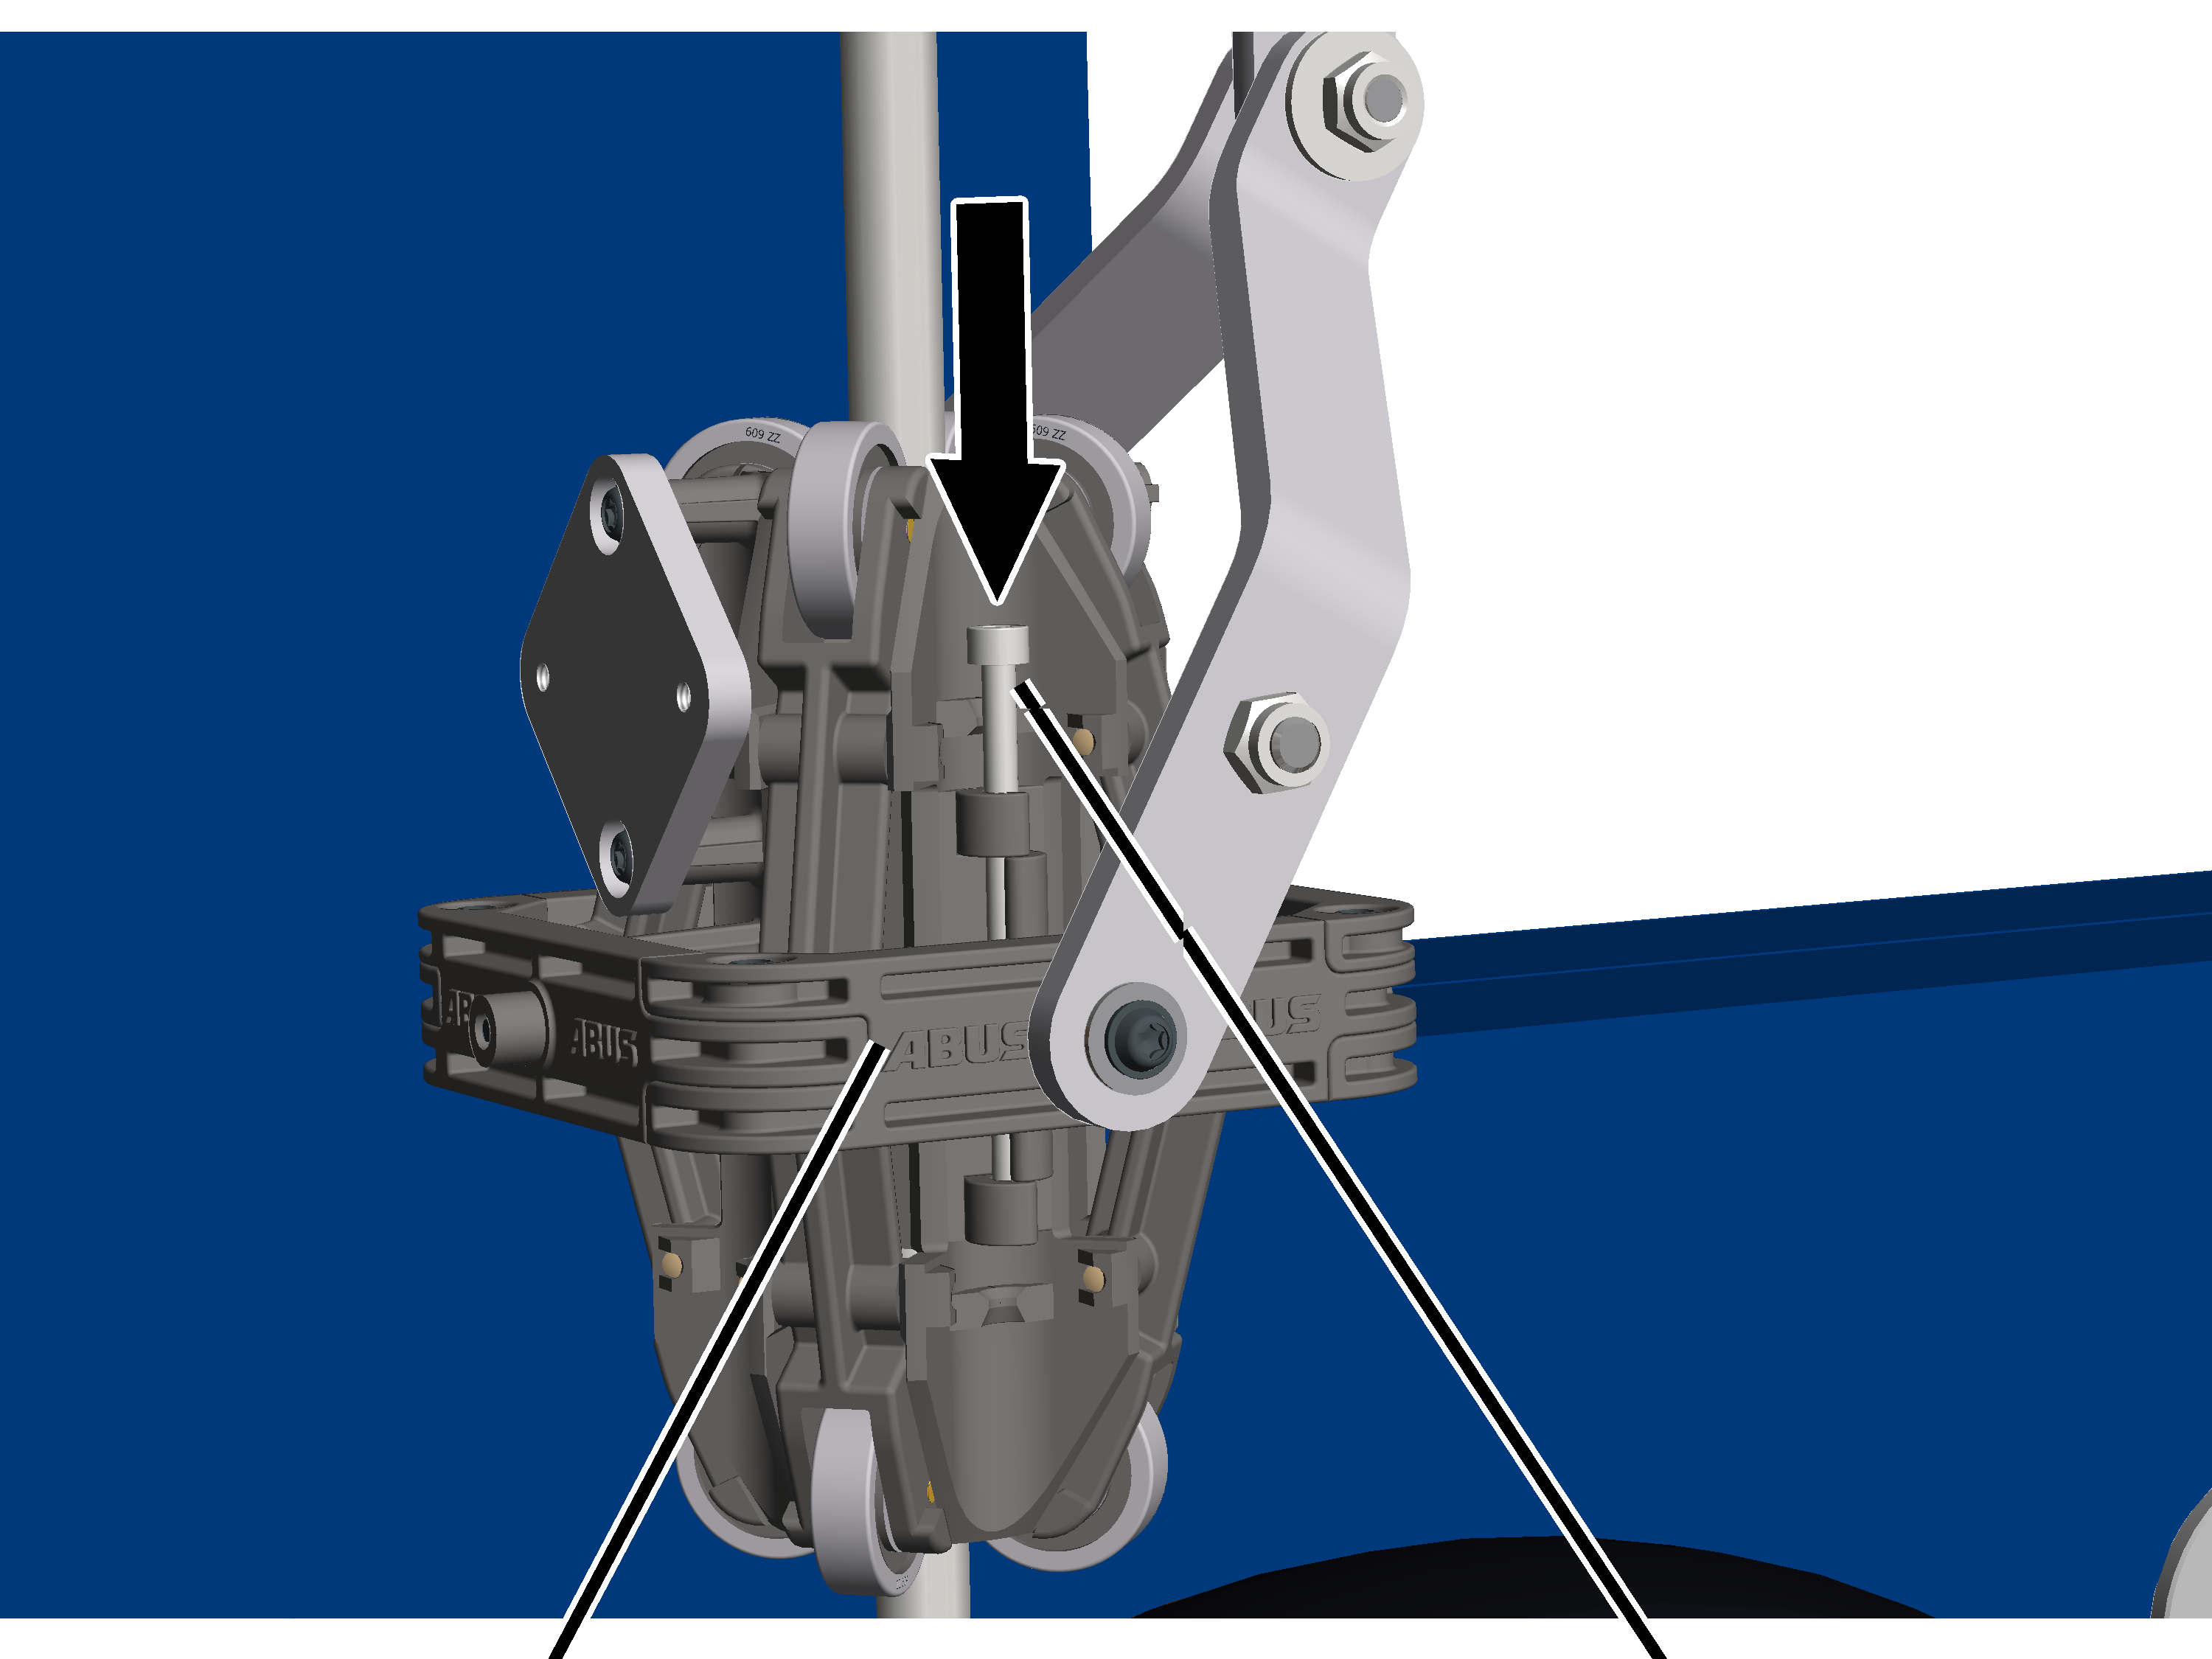
- Válcové kolíky (2x) zasuňte přes aretaci do půlkruhových nosníků až na doraz.
šroub s vnitřním šestihranem M4x12pojistná podložka
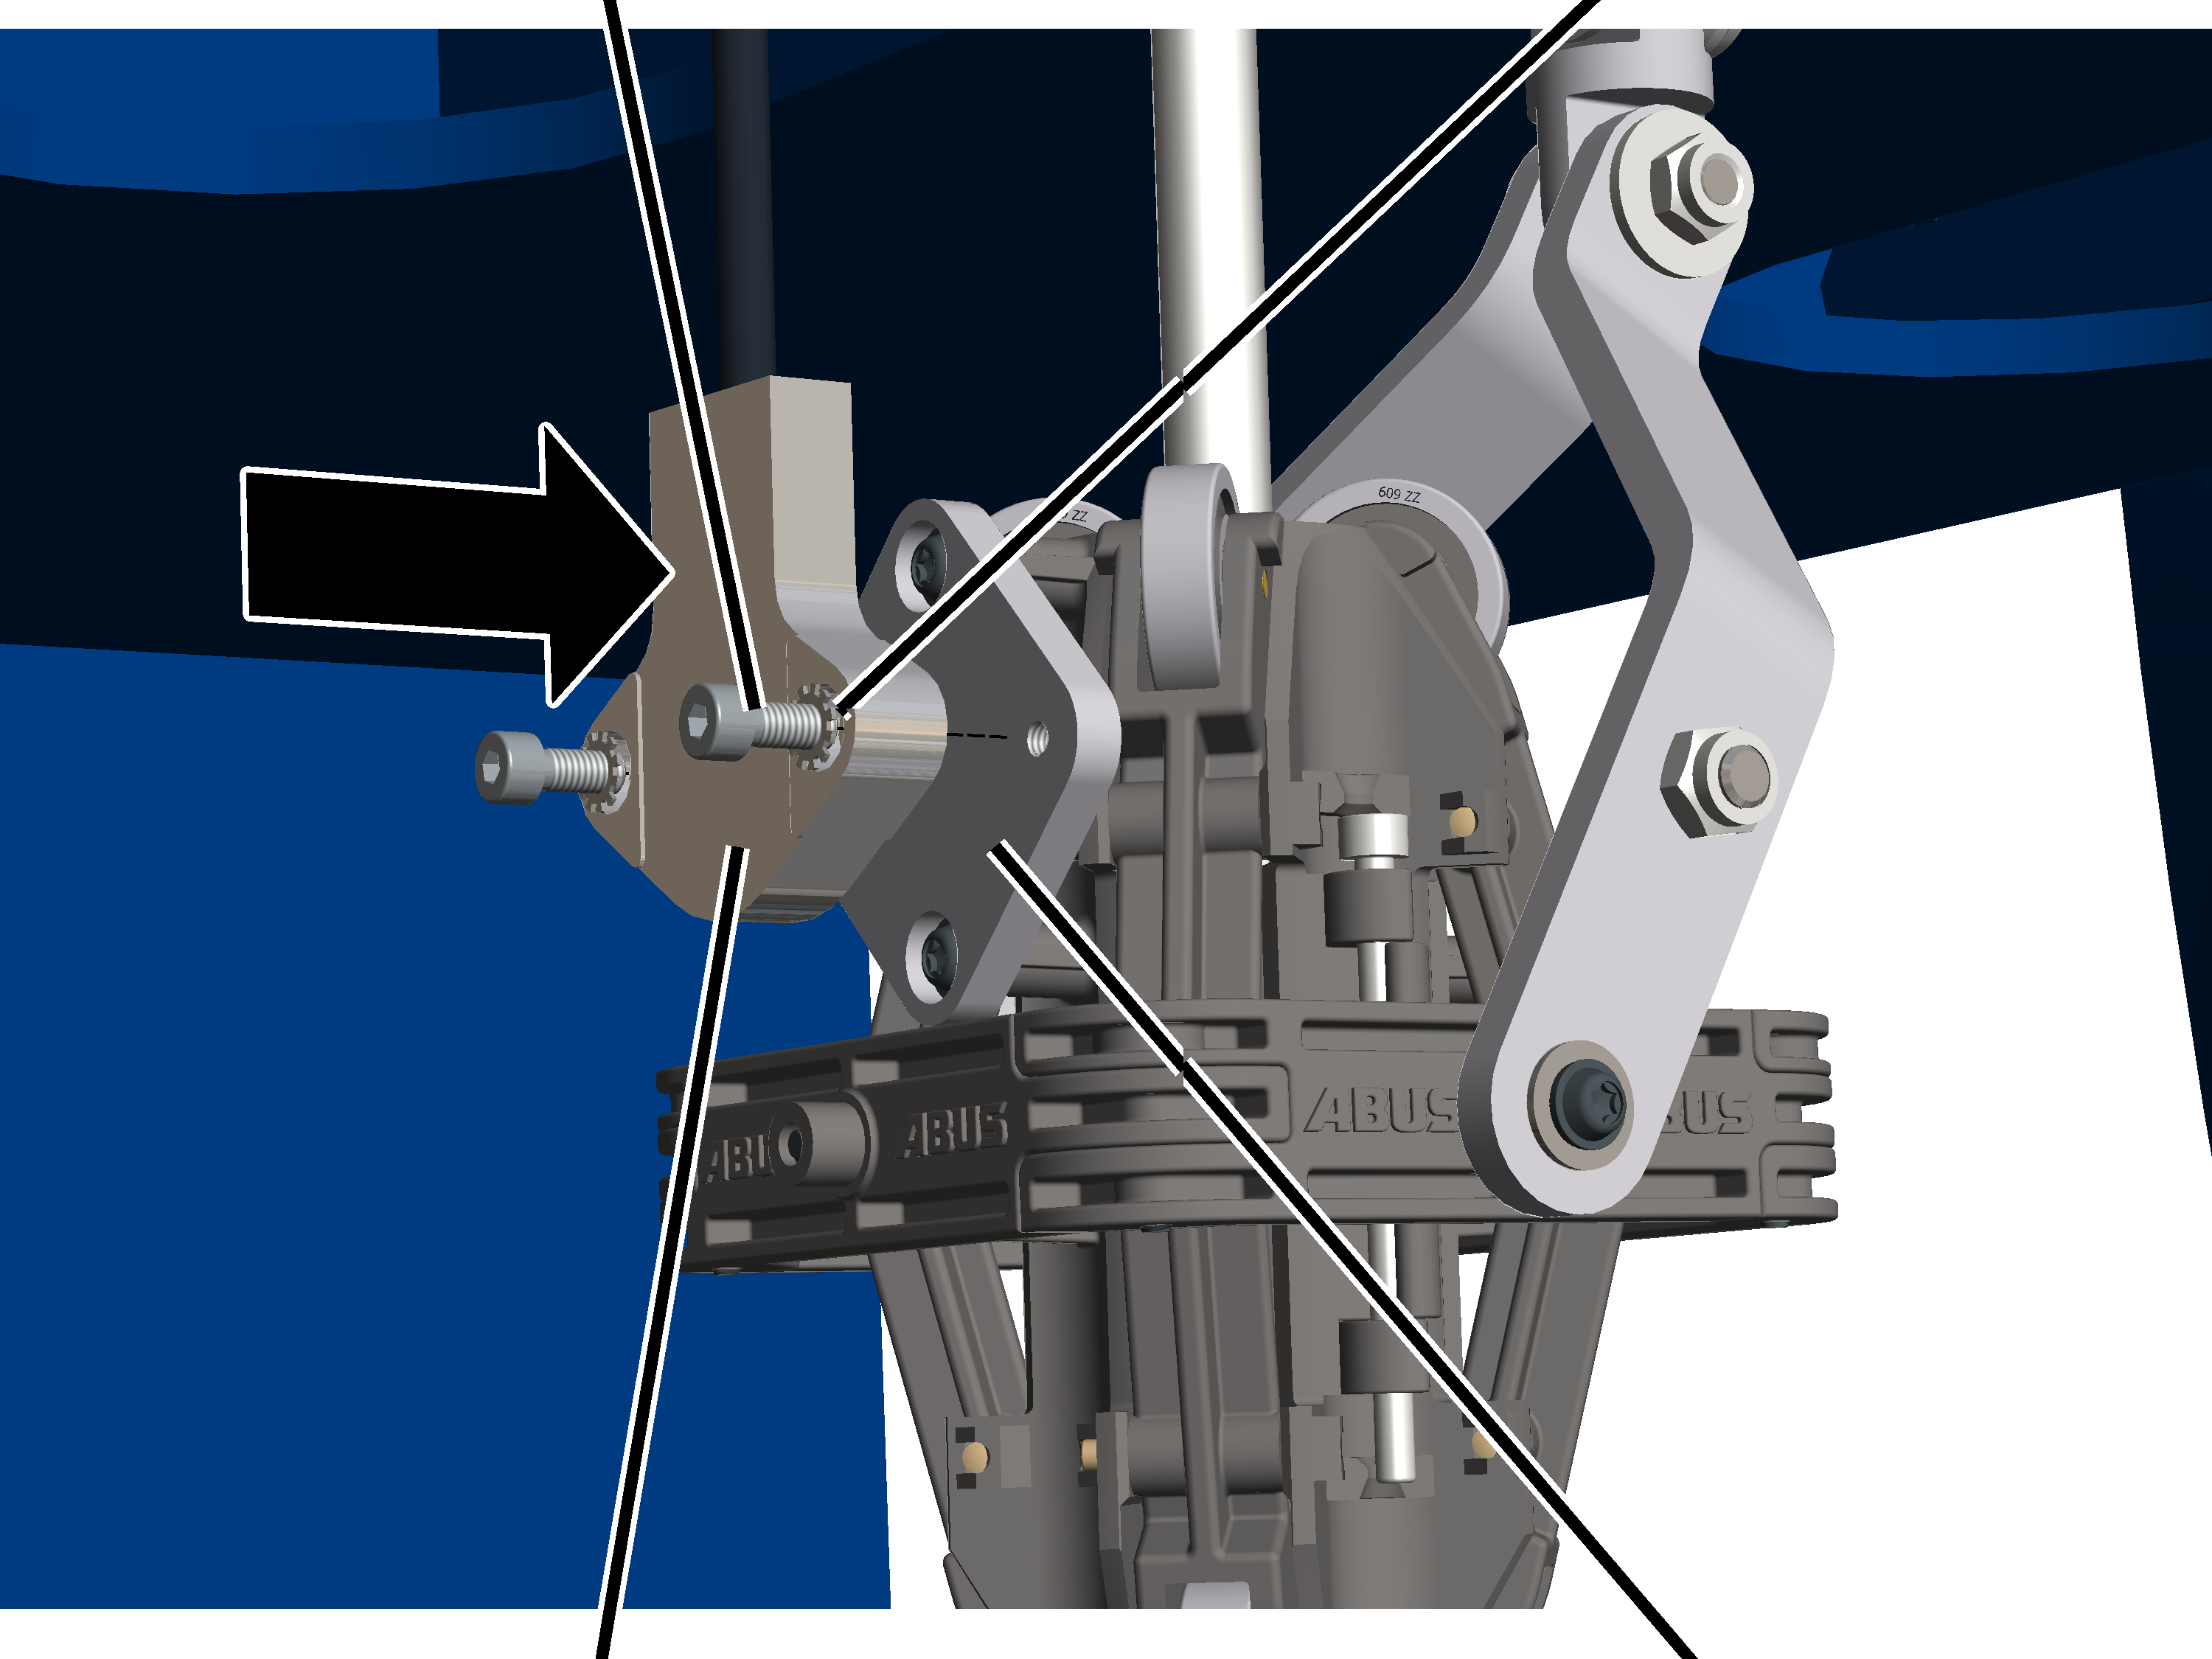
- Sklonoměr přišroubujte k desce prvku ke sledování úhlu lana pomocí šroubů s vnitřním šestihranem M4x12 (2x) a pojistných podložek (2x). 3 Nm.
Připojení sklonoměru
- Konektor sklonoměru veďte k otočnému snímači absolutních hodnot a zapojte jej.
Kalibrovat sklonoměr
Aby bylo možné používat vedení háku a centrování háku, musí být sklonoměr kalibrován. Za tímto účelem je nutné provést kalibrační jízdu, při které se uloží nulová poloha lana. Teprve po úspěšné kalibraci jsou funkce vedení háku a centrování háku k dispozici.
Upozornění:
- Než lze sklonoměr kalibrovat, musí být otočný snímač absolutních hodnot referencován. Viz „Referencování otočného snímače absolutních hodnot“.
- Aby bylo možné provést přesnou kalibraci, musí hák po celou dobu kalibrační jízdy viset svisle. K tomu je vhodné zavěsit do háku břemeno. U malých háků a u háků s pružinovým kabelovým bubnem by mělo být během kalibrační jízdy v každém případě zavěšeno břemeno, aby hák visel svisle.
- Po každé demontáži (např. při výměně lana) nebo při výměně sklonoměru je nutné sklonoměr znovu kalibrovat.
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]).
Přehled: Navigace v KranOS |
|---|
Uživatel ‚SERVICE’ 🡪 „Zdvihací ústrojí“ 🡪 „Parametr profil zdvihu“ 🡪 „Parametr sklonoměr“ |
- Přihlaste se do KranOS jako uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V hlavním menu vyberte požadované zdvihací ústrojí (např. zdvihací ústrojí 1).
- Objeví se okno pro požadované zdvihací ústrojí.
- V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Parametr profil zdvihu“.
- Objeví se okno „Parametr profil zdvihu“.
- V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Parametr sklonoměr“.
- Objeví se okno „Parametr sklonoměr“.
tlačítko „Kalibrovat sklonoměr“
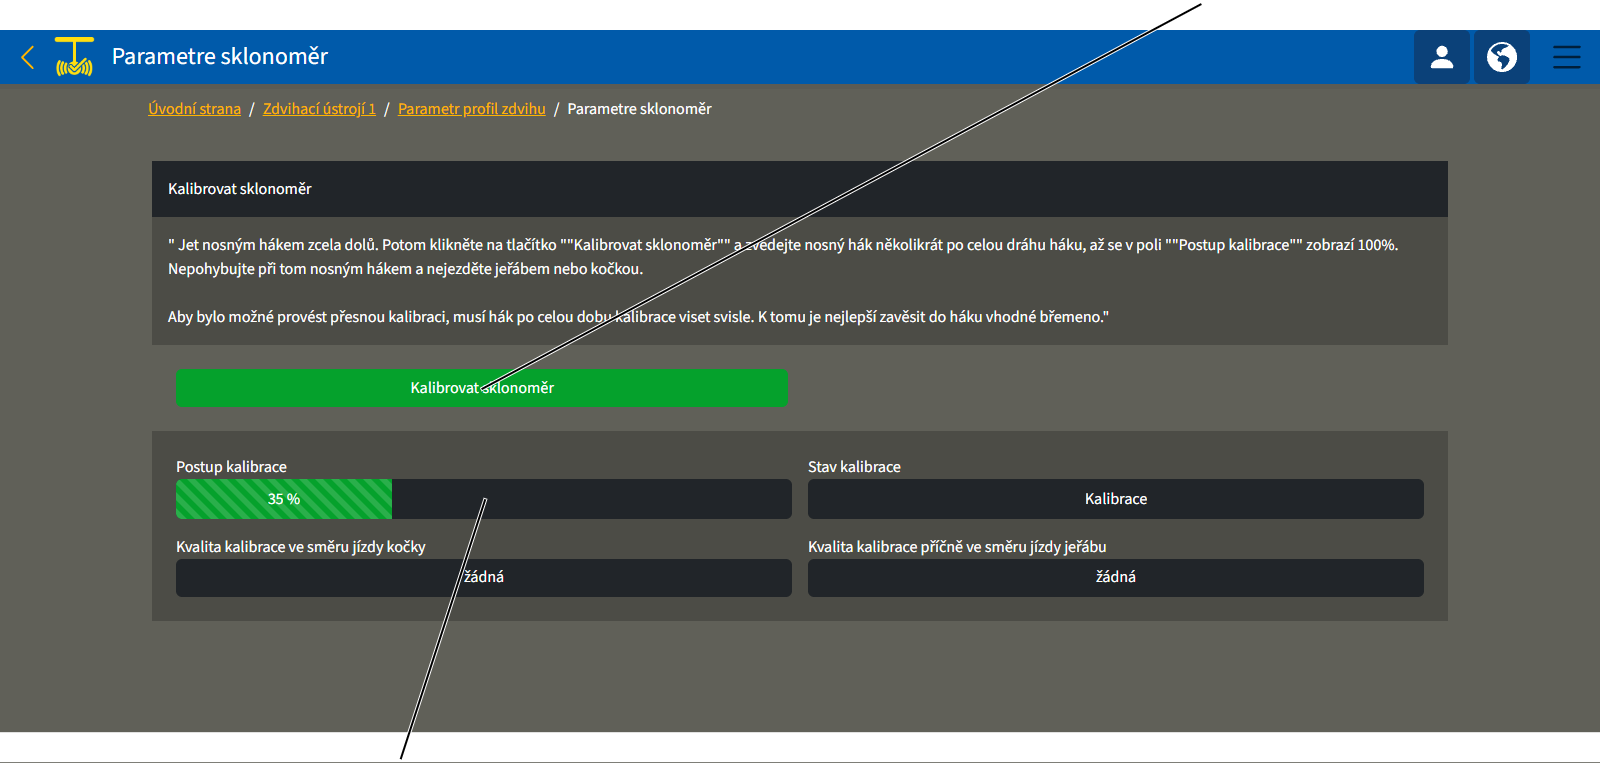
- Najeďte nosným hákem zcela dolů.
- Je-li to možné a vhodné: Zavěste břemeno.
- Klikněte na tlačítko „Kalibrovat sklonoměr“.
- Hák opakovaně zvedejte a spouštějte po celé dráze háku, dokud se v poli „Postup kalibrace“ nezobrazí 100 %.
Během kalibrační jízdy nesmí dojít k pohybu kočky ani jeřábu, protože by se hák rozkýval. To by vedlo ke zkreslení kalibrace. Hákem během kalibrační jízdy nijak jinak nepohybujte.
- V polích „Kvalita kalibrace ve směru jízdy kočky“ a „Kvalita kalibrace ve směru jízdy jeřábu“ se zobrazuje, jak kvalitní je výsledek kalibrační jízdy.
- Zkontrolujte správné nastavení orientace sklonoměru. Viz „Nastavení orientace sklonoměru“.
Nastavení orientace sklonoměru
Aby mohly asistenty háku správně měřit vychýlení lana, musí být orientace sklonoměru správně nastavena v systému KranOS.
Než lze nastavit orientaci sklonoměru, musí být sklonoměr kalibrován. Viz „Kalibrovat sklonoměr“.
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]).
Přehled: Navigace v KranOS |
|---|
Uživatel ‚SERVICE’ 🡪 „Profil pohybu“ |
- Přihlaste se do KranOS jako uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Profil pohybu“.
- Objeví se okno „Profil pohybu“.
přepínač „Sklonoměr otočen o 90°“rozbalovací menu orientace sklonoměru
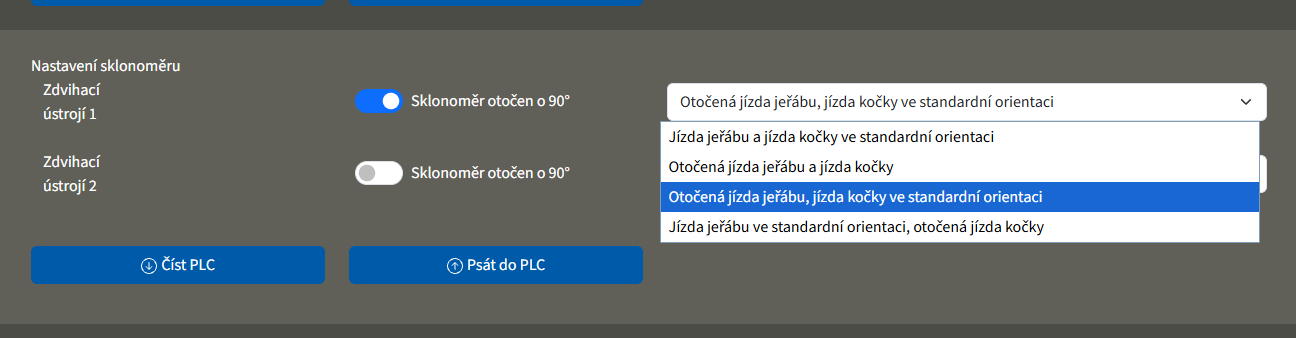
- V rozbalovacím menu vyberte orientaci sklonoměru pro příslušné zdvihací ústrojí.
- V případě potřeby vyberte pomocí přepínače „Sklonoměr otočen o 90°“ montážní orientaci sklonoměru.
- Přepínač se podbarví modře.
- Klikněte na tlačítko „Psát do PLC“.
Zkoušky
Týká se každého, kdo jeřáb pravidelně zkouší a přejímá podle ustanovení k bezpečnosti práce
Jeřáb je nutné pravidelně kontrolovat, aby byl zaručen bezpečný provoz. Za tuto periodickou kontrolu je odpovědný provozovatel.
Nejprve
Intervaly zkoušek
Pravidelná kontrola se provádí minimálně jednou ročně.
Za určitých předpokladů je nutná častější periodická kontrola. Důvody jsou:
- častější práce se jmenovitou zátěží.
- práce ve vícesměnném provozu.
- častější používání.
- prašné nebo agresivní prostředí.
Provozovatel je odpovědný za prověření předpokladů a stanovení intervalů zkoušek. Pracovníci firmy ABUS jsou v případě otázek rádi k dispozici.
Požadavky na osobu kontrolora
Provozovatel jeřábu je odpovědný za výběr a správnou kvalifikaci kontrolora.
Osoby s patřičnou způsobilostí jsou například:
- Osoby s obsáhlými znalostmi díky odbornému vzdělání ve strojírenství a v elektrickém vybavení jeřábů.
- Osoby s dostatečnými zkušenostmi s provozem, montáží a údržbou jeřábů.
- Osoby s obsáhlými znalostmi příslušných pravidel techniky, směrnic a bezpečnostních předpisů, které platí v dané zemi.
- Osoby pravidelně školené firmou ABUS.
Rozsah zkoušky
Způsobilá osoba, která kontroluje jeřáb, je odpovědná za rozsah a druh zkoušky.
Přehled: Kontrola jeřábu s jednotkou ABUControl
Kromě zde popsaných bodů je nutné zkontrolovat i všechny body, které jsou popsány v ostatních dodaných produktových příručkách.
Rozhodnutí o tom, zda je mostový jeřáb v bezvadném stavu, přísluší výhradně kontrolorovi. Jestliže jsou zjištěny závady, je nutné je odstranit. Kontrolor rozhodne, zda je nutné jeřáb poté znovu zkontrolovat.
Jestliže místní platné předpisy vyžadují další zkoušky, je nutné je rovněž provést.
Navíc je nutné zkontrolovat minimálně tyto body:
- Vyčtěte provozní data a záznamové zařízení souhrnného zatížení pro další výpočet zbytkové životnosti. Viz „Čtení provozních dat a záznamového zařízení souhrnného zatížení “.
- Při provozním najíždění horního omezovače zdvihu zkontrolujte záložní omezovač. Viz „Kontrola záložního omezovače“.
- Zkontrolujte lano pomocí prognózy vyřazení lana. Viz „Kontrola lana pomocí prognózy vyřazení lana“ a „Zobrazení parametrů pro dosažení nepřípustného opotřebení a dat pro lanový pohon“.
- Zkontrolujte pojistku proti přetížení. Viz „Kontrola pojistky proti přetížení“.
Čtení provozních dat a záznamového zařízení souhrnného zatížení
ABUControl zjišťuje při běžném provozu mnoho provozních dat a přehledně je znázorňuje. Provozní data, zejména počitadlo provozních hodin a záznamové zařízení souhrnného zatížení, jsou důležitá pro periodickou kontrolu.
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Může být přihlášen uživatel ‚CUSTOMER’ (uživatelská úroveň [1]) nebo ‚SERVICE’ (uživatelská úroveň [2]). Přístup je ale možný i bez přihlášení (uživatelská úroveň [0]).
Vyvolání provozních dat
Bez přihlášení:
- Vytvořte bezdrátové spojení.
- V prohlížeči vyvolejte rozhraní KranOS. Viz „Přihlášení do systému KranOS“.
- Objeví se okno „Provozní data“.
Při přihlášeném uživateli:
- V úvodním okně: V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Provozní data“.
- Objeví se okno s provozními daty.
Upozornění:
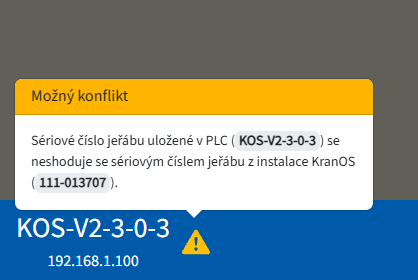
Pokud se sériové číslo jeřábu uložené v PLC neshoduje se sériovým číslem jeřábu uvedeným v systému KranOS, zobrazí se hlášení o konfliktu.
Čtení provozních dat
Pole „Provozní hodiny“pole „Reverzní pohyby“
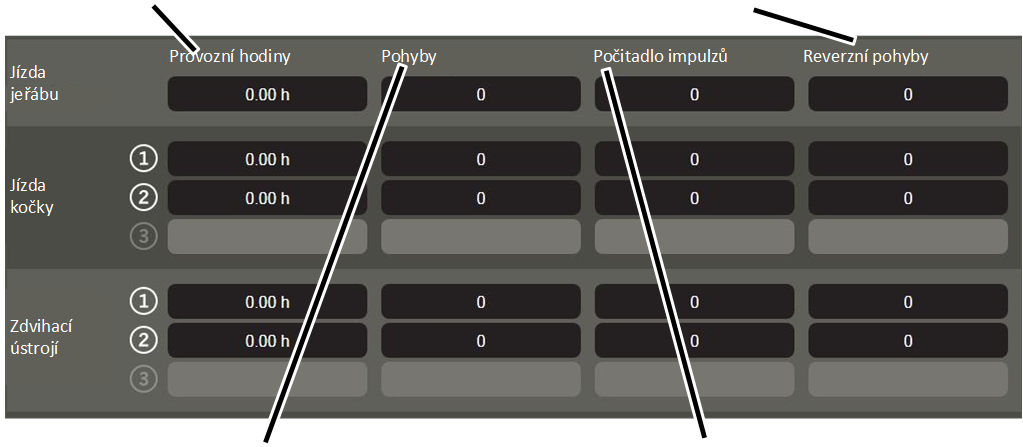
- Z řádku pro požadovanou osu jeřábu vyčtěte příslušnou hodnotu.
- „Provozní hodiny": doba, po kterou byl pohon nebo pohony příslušné osy jeřábu v pohybu.
- „Pohyby": počet pohybů příslušné osy jeřábu. Jestliže se příslušný pohon zrychlí z klidového stavu, přičte se vždy jeden pohyb.
- „Počitadlo impulzů": počet krátkých pohybů. Počet se zvýší vždy o jeden, jestliže se příslušný pohon zrychlí z klidového stavu a běží pouze do 2 s. Současně se zvýší o jeden i textové pole „Pohyby“.
- „Reverzní pohyby": počet vratných pohybů. Počet se vždy zvýší o jeden, jestliže se příslušný pohyb během 2 s zrychlí z jednoho směru pohybu bez přerušení přímo do protipohybu. Současně se zvýší o jeden i textové pole „Pohyby“.
Čtení záznamového zařízení souhrnného zatížení
pole „Spotřebovaná hodnota“pole „Počitadlo přetížení“
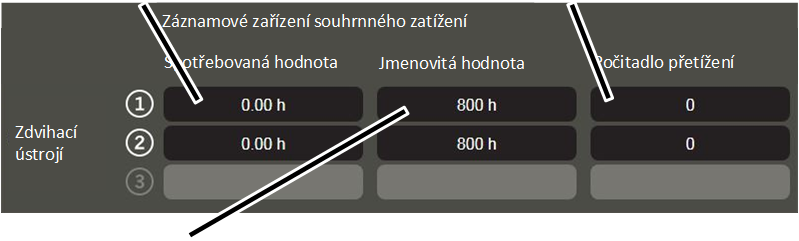
- „Spotřebovaná hodnota": vypočítané hodiny plné zátěže zdvihacího ústrojí.
- „Jmenovitá hodnota": maximálně přípustné hodiny plné zátěže zdvihacího ústrojí.
- „Počitadlo přetížení“: počet zdvihových pohybů s přetížením. Počet se vždy zvýší o 1, jestliže zdvihací ústrojí zvedá zátěž, která je nad maximální nosností jeřábu. Současně se zvýší o 1 i textové pole „Pohyby“.
Pro další informace k posouzení zbytkové životnosti: Viz "Obecná produktová příručka pro jeřáby ABUS".
Upozornění:
- Zobrazené hodnoty se aktualizují, zatímco je zobrazeno okno „Provozní data“. Tak lze sledovat, v jaké provozní situaci se zobrazené hodnoty zvyšují.
- Hodnoty se ukládají v jednotce ABUControl. Jestliže se vymění PLC, je nutné hodnoty manuálně přenést.
Kontrola záložního omezovače
Pouze při provozním najíždění horního omezovače zdvihu
Tato kapitola platí pouze tehdy, když se smí horní omezovač zdvihu provozně najíždět.
V normálním pracovním provozu se horní omezovač zdvihu nesmí plánovaně najíždět. Horní omezovač zdvihu je nutné při zapnutí jeřábu zkontrolovat.
Jestliže se horní omezovač zdvihu při pravidelném používání poškodí, zajistí odpojení dodatečný záložní omezovač. Tento záložní omezovač je nutné kontrolovat v rámci periodické kontroly.
Najetí nosného háku do správné polohy
- Vyjeďte nosným hákem z rozmezí mezního vypínače (horního nebo dolního).
Nosný hák se nesmí před kontrolou nacházet v rozmezí mezního vypínače.
Kontrola záložního omezovače
poloha ‚nahoře’
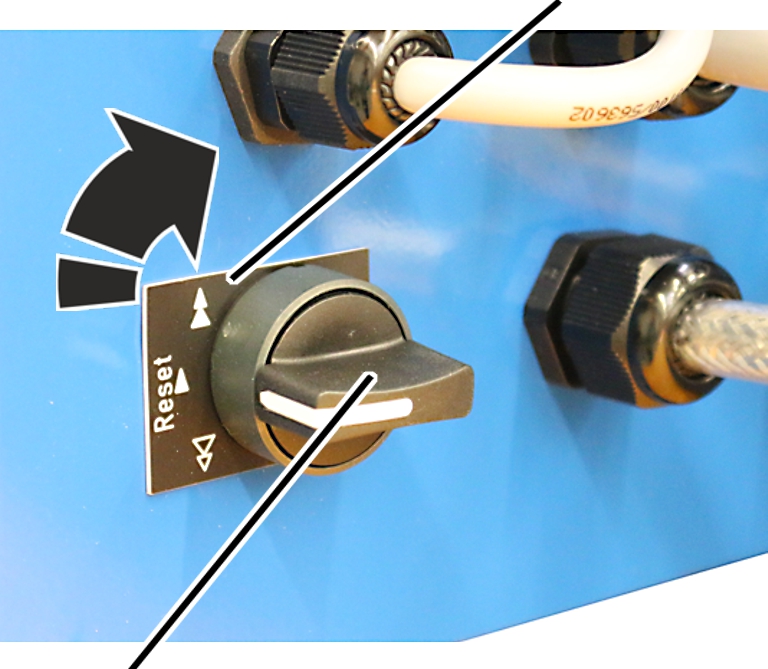
- Otočný spínač otočte do polohy ‚nahoře’ a držte.
- Najeďte nosným hákem pomalu nahoru.
- Nosný hák jede nahoru.
- Kvůli stisknutému otočnému spínači se nosný hák nezastaví jako obvykle na spínacím bodu horního omezovače zdvihu, nýbrž jede dál.
- Záložní omezovač se uvede v činnost.
- Hlavní stykač se vypne.
- Záložní omezovač je nyní zkontrolován.
Hlavní stykač nevypnul.
- Došlo k problému se zapojením jeřábu nebo s jednotlivými součástmi. Jeřáb se nesmí dále používat.
- Uveďte jeřáb mimo provoz.
- Kontaktujte servisní oddělení firmy ABUS. Viz „Servis ABUS“.
Opětovné zapnutí jeřábu
poloha ‚dole’
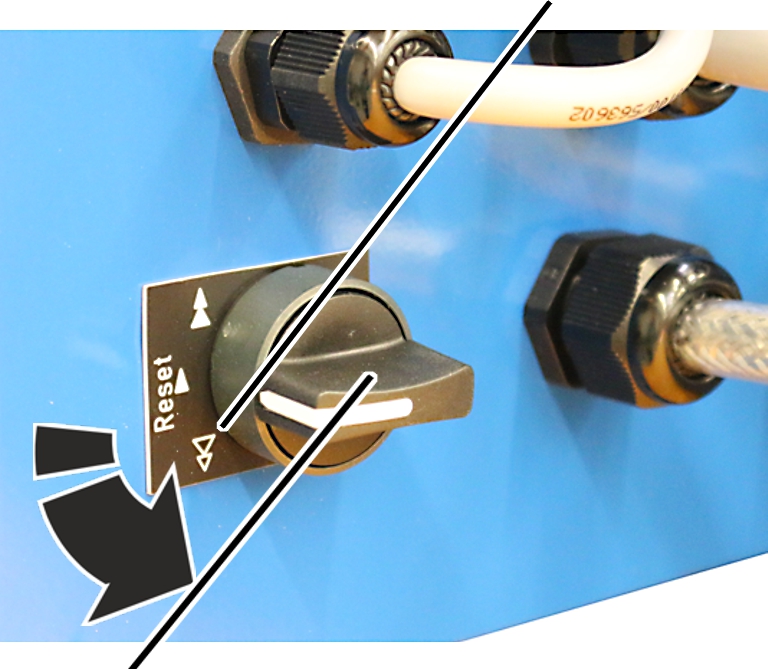
- Otočný spínač otočte do polohy ‚dole’ a držte.
- Hlavní stykač se přemostí.
- Jeřáb se opět zapne.
- Vyjeďte nosným hákem z rozmezí mezního vypínače.
Pouze u dvojitého zdvihacího ústrojí
Postup při dvojitém zdvihacím ústrojí se výrazně neliší.
- Zkontrolujte záložní omezovač na pohonu zdvihu 1.
- Spusťte znovu jeřáb na pohonu zdvihu 1.
- Zkontrolujte záložní omezovač na pohonu zdvihu 2.
- Spusťte znovu jeřáb na pohonu zdvihacího ústrojí 2.
Kontrola lana pomocí prognózy vyřazení lana
Kontrola lana je díky jednotce ABUControl jednodušší a bezpečnější, protože se zobrazují úseky lana, pro něž bylo vypočítáno výrazné opotřebení.
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚CUSTOMER’ (uživatelská úroveň [1]) nebo ‚SERVICE’ (uživatelská úroveň [2]).
Zobrazení „Opotřebení - dosažení nepřípustného opotřebení“
Přehled: Navigace v KranOS |
|---|
Uživatel ‚CUSTOMER’ nebo ‚SERVICE’ 🡪 „Zdvihací ústrojí“ 🡪 „Opotřebení - dosažení nepřípustného opotřebení“ |
- Přihlaste se do KranOS jako uživatel ‚CUSTOMER’ (uživatelská úroveň [1]) nebo ‚SERVICE’ (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V hlavním menu vyberte požadované zdvihací ústrojí (např. zdvihací ústrojí 1).
- Objeví se okno pro požadované zdvihací ústrojí.
- V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Opotřebení - dosažení nepřípustného opotřebení“.
Vyčtení výpočtů dosažení nepřípustného opotřebení
sloupec „Poloha lana“sloupec „Délka opotřebení“
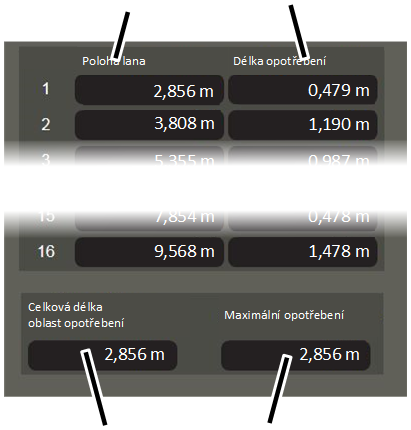
- Objeví se okno „Opotřebení - dosažení nepřípustného opotřebení“.
- V tabulce se zobrazí jeden nebo několik úseků lana (na řádek jeden úsek lana), pro něž jednotka ABUControl vypočítala výrazné opotřebení.
- Sloupec „Poloha lana“ ukazuje, kde se příslušný úsek lana nachází. Měří se dráha od pevného bodu po začátek příslušného úseku lana.
- Sloupec „Délka opotřebení“ ukazuje, jak dlouhý je příslušný úsek lana, který vykazuje výrazné opotřebení. Měří se od začátku polohy uvedené ve sloupci „Poloha lana“.
- V poli „Celková délka oblast opotřebení“ se zobrazuje úsek lana z tabulky, který byl vypočítán jako úsek lana s nejvyšším opotřebením.
- V poli „Maximální opotřebení“ se zobrazuje, jak vysoké je opotřebení úseku lana s nejvyšším opotřebením.
- S kontrolou lana začněte na zobrazených polohách lana
Všechny zobrazené úseky lana by se měly zkontrolovat za sebou. Zde je nutné počítat se zlomy drátů nejdříve.
Kontrola lana
Na všech zobrazených úsecích lana s výrazným opotřebením:
vzdálenost od pevného bodu po začátek příslušného úseku lana (pole „Délka lana“)
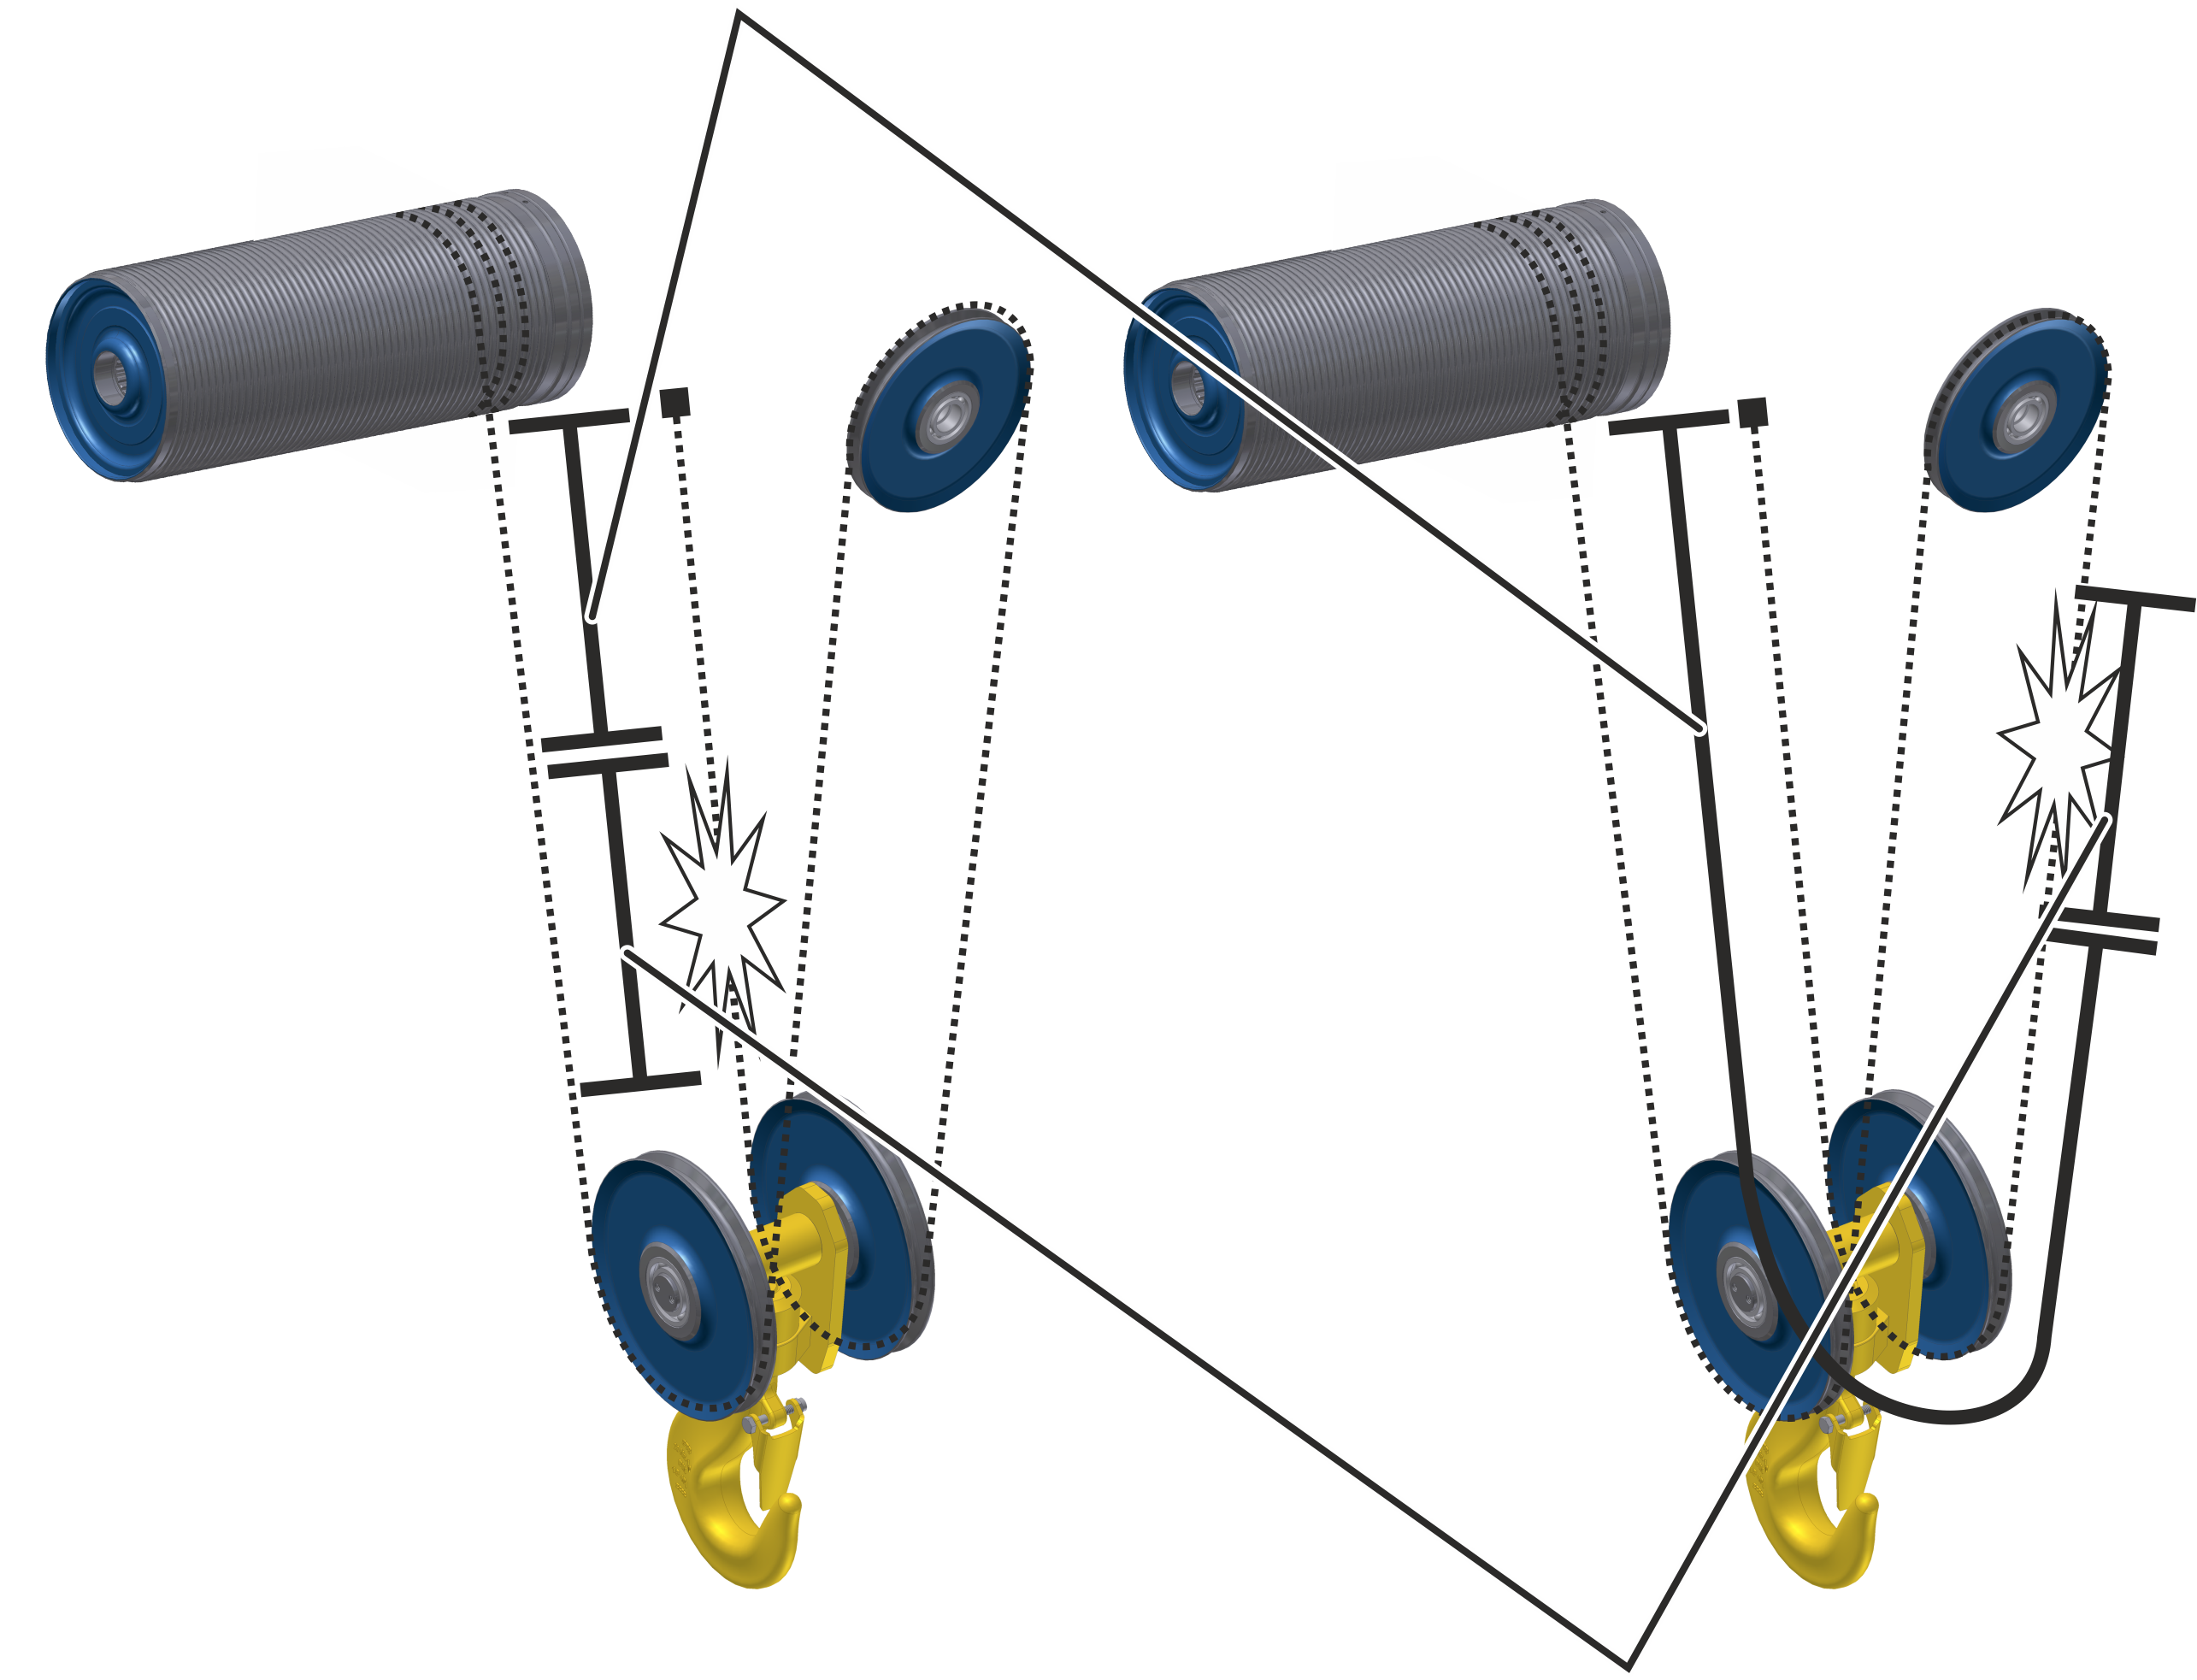
- Nosným hákem najeďte co nejvíce dolů.
Tak se zjednoduší měření na laně.
- Od pevného bodu lanového kladkostroje změřte vzdálenost „Poloha lana“.
Na tomto místě začíná úsek lana s výrazným opotřebením.
Úsek lana s nejvyšším opotřebením se většinou nachází v první větvi, může být ale v závislosti na používání jeřábu i v jiných větvích lana. V tomto případě přeměřte vzdálenost „Poloha lana“ od pevného bodu lanového kladkostroje kolem lanové kladky na spodní kladnici.
- Od počátku úseku lana změřte „Celkovou délku oblast opotřebení“.
- V této části se nachází úsek lana s výrazným opotřebením. Zde je nutné počítat se zlomy drátů nejdříve.
- Zde začněte s kontrolou lana.
Viz také "Obecná produktová příručka pro jeřáby ABUS", kapitola "Kontrola lana".
Jestliže tam nebylo zjištěno nepřípustné opotřebení:
- Zkontrolujte celé zbývající lano.
Pouze u lanových kladkostrojů s dvojitým zvedacím ústrojím a u lanových kladkostrojů se zvedacím ústrojím True Vertical Lift
Tato pasáž platí pouze u lanových kladkostrojů s dvojitým zvedacím ústrojím (nejen jeden konec lana, ale oba konce lana jsou navíjeny na vlastní lanový buben) a u lanových kladkostrojů se zvedacím ústrojím True Vertical Lift (nejen jeden konec lana, ale oba konce lana jsou navíjeny na společný lanový buben).
Kontrola obou polovin lana
vyrovnávací kladka
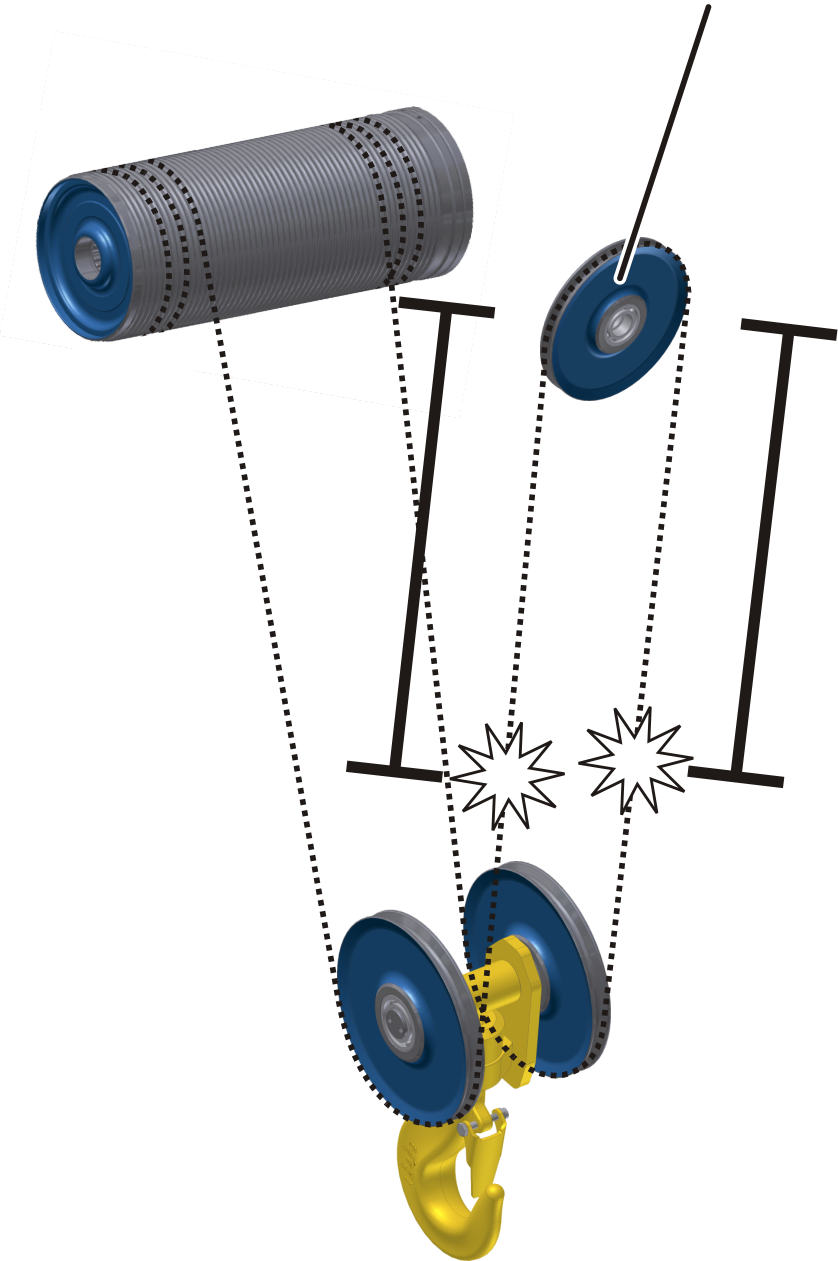
U těchto lanových kladkostrojů se lano navíjí na obou koncích. Prostřední část lana leží téměř nehybně na vyrovnávací kladce na lanovém kladkostroji nebo spodní kladnici. Tato vyrovnávací kladka je pomyslně považována za pevný bod a obě poloviny lana za dvě samostatná lana.
Opotřebení zjištěné jednotkou ABUControl platí jak pro první, tak i pro druhou polovinu lana. Na základě symetrického uspořádání je pro obě poloviny lana předpokládáno stejné opotřebení.
- Zkontrolujte jak polovinu lana vlevo od vyrovnávací kladky, tak i vpravo od ní. Vyrovnávací kladku při tom považujte za pevný bod.
Kontrola lana na vyrovnávací kladce
Lano na vyrovnávací kladce se v jednotce ABUControl posuzuje jako pevný bod. Proto zde není možné vypočítat opotřebení.
Kýváním břemene a nepatrně rozdílným otáčením obou lanových bubnů se ovšem opotřebovává i lano na vyrovnávací kladce.
vyrovnávací kladka
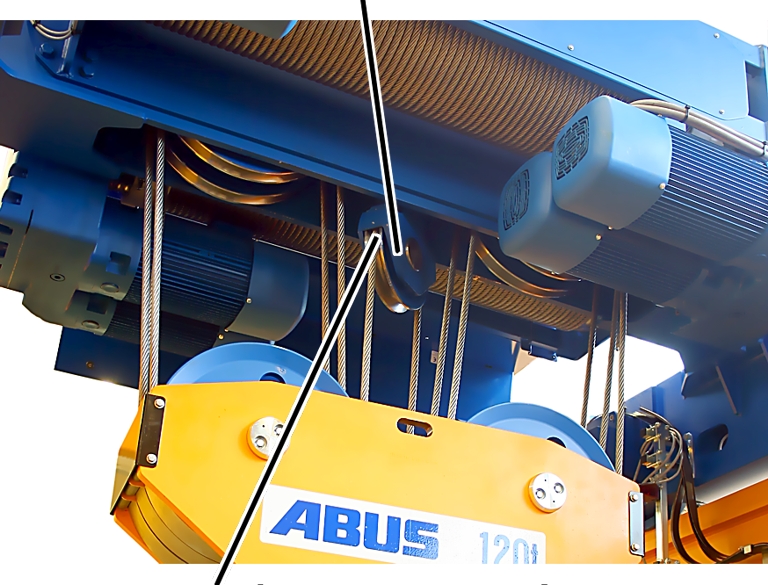
- Část lana na vyrovnávací kladce (prostřední vratná kladka nahoře na lanovém kladkostroji nebo na spodní kladnici) zkontrolujte dodatečně ke zbytku lana a obzvlášť pečlivě.
Výměna lana
Jestliže lano dosáhlo nepřípustné opotřebení:
- Lano vyměňte. Viz „Výměna lana“ a produktová příručka lanového kladkostroje.
Zobrazení parametrů pro dosažení nepřípustného opotřebení a dat pro lanový pohon
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚CUSTOMER’ (uživatelská úroveň [1]) nebo ‚SERVICE’ (uživatelská úroveň [2]).
Zobrazení „Parametru dosažení nepřípustného opotřebení“
Přehled: Navigace v KranOS |
|---|
Uživatel ‚CUSTOMER’ nebo ‚SERVICE’ 🡪 „Zdvihací ústrojí“ 🡪 „Parametr profil zdvihu“ 🡪 „Parametr dosažení nepřípustného opotřebení“ |
- Přihlaste se do KranOS jako uživatel ‚CUSTOMER’ (uživatelská úroveň [1]) nebo ‚SERVICE’ (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V hlavním menu vyberte požadované zdvihací ústrojí (např. zdvihací ústrojí 1).
- Objeví se okno pro požadované zdvihací ústrojí.
- V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Parametr profil zdvihu“.
- Objeví se okno „Parametr profil zdvihu“.
- V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Parametr dosažení nepřípustného opotřebení“.
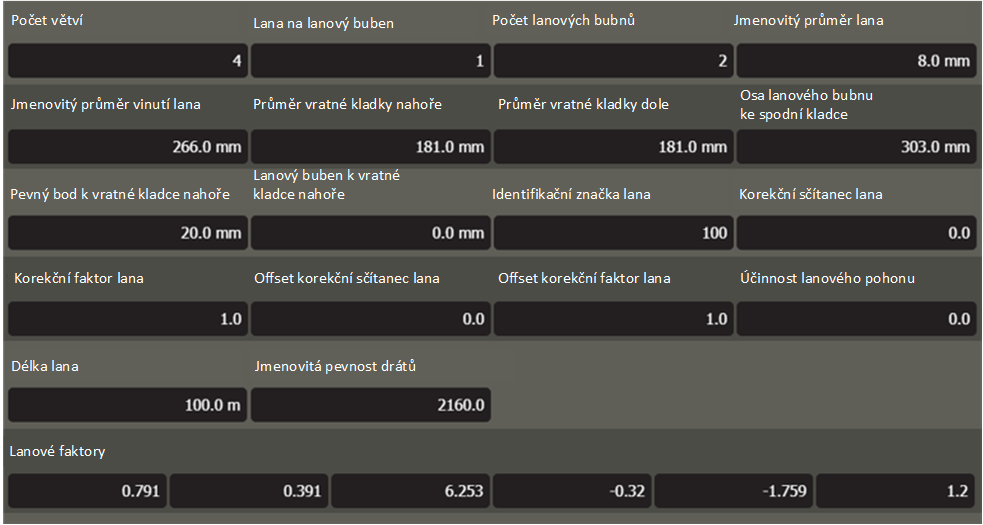
- Objeví se okno „Parametr dosažení nepřípustného opotřebení“.
- Vyčtěte požadované parametry.
- „Počet větví“: počet větví lana, které probíhají mezi spodní kladnicí a rámem kočky.
- „Lana na lanový buben“:
1: Jeden konec lana se navine na lanový buben, druhý konec lana je upevněn na pevném bodu.
2: Oba konce lana se navinou na lanový buben (lanový kladkostroj se zdvihacím ústrojím True Vertical Lift, lanování D4/2)
- „Počet lanových bubnů“: počet lanových bubnu na jeden lanový kladkostroj
1: Lanový kladkostroj pro jednonosníkové mostové jeřáby (provedení E, S, U) nebo pro dvounosníkové mostové jeřáby (provedení D, DA, DQA)
2: Dvojité zvedací ústrojí (provedení Z, ZA)
- „Jmenovitý průměr lana“: průměr lana na lanovém bubnu
- „Jmenovitý průměr vinutí lana“: průměr jednotlivého otočení (=ovin) lana na lanovém bubnu (průměr lanového bubnu + průměr lana)
- „Průměr vratné kladky nahoře“: průměr vratné kladky nahoře + průměr lana
- „Průměr vratné kladky dole“: průměr vratné kladky dole + průměr lana
- „Osa lanového bubnu ke spodní kladce“: vzdálenost mezi osou lanového bubnu a osou vratné kladky (vratných kladek) spodní kladnice
- „Pevný bod k vratné kladce nahoře“: vzdálenost od pevného bodu k ose horní vratné kladky
- „Lanový buben k vratné kladce nahoře“: vzdálenost od osy lanového bubnu k ose horní vratné kladky.
- „Identifikační značka lana“: identifikační značka lana ABUS (A100=100, A101=101, A102=102, A103=103, A104=104, A105=105, A106=106)
- „Korekční sčítanec lana“: interní hodnota pro výpočet
- „Korekční faktor lana“: interní hodnota pro výpočet
- „Offset korekční sčítanec lana“: interní hodnota pro výpočet
- „Offset korekční faktor lana“: interní hodnota pro výpočet
- „Účinnost lanového pohonu“: interní hodnota pro výpočet
- „Délka lana“: délka celkového lana
- „Jmenovitá pevnost drátu“: pevnost lana
- „Lanové faktory“: interní hodnoty pro výpočet
Kontrola pojistky proti přetížení
Pojistku proti přetížení je nutné kontrolovat v rámci periodické kontroly a při přetížení musí vypnout zvedací pohyb.
Předpoklady pro kontrolu pojistky proti přetížení:
- Pro tento pracovní krok je nutné zkušební břemeno.
- Hmotnost zkušebního břemene musí být přesně známa.
- Hmotnost zkušebního břemene by měla pokud možno odpovídat maximální nosnosti jeřábu/kočky nebo by měla být co nejblíže maximální nosnosti jeřábu/kočky.
Protože pojistka proti přetížení reaguje při přetížení 110 %, lze v KranOS faktor pro měření přetížení přechodně snížit. Potom může pojistka proti přetížení reagovat i se zkušební zátěží, která je pod 110 % maximální nosnosti jeřábu.
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚SERVICE’ (uživatelská úroveň [2]).
Zobrazení parametrů pro profil zdvihu
Přehled: Navigace v KranOS |
|---|
Uživatel ‚SERVICE’ 🡪 „Zdvihací ústrojí“ 🡪 „Parametr profil zdvihu“ |
- Přihlaste se do KranOS jako uživatel ‚SERVICE’ (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V hlavním menu vyberte požadované zdvihací ústrojí (např. zdvihací ústrojí 1).
- Objeví se okno pro požadované zdvihací ústrojí.
- V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Parametr profil zdvihu“.
Snížení „faktoru přetížení"
- Objeví se okno „Parametr profil zdvihu“.
- V poli „Faktor přetížení“ zadejte faktor, jímž se stávající zkušební zátěž stane přetížením.
- Klikněte na tlačítko „Psát do PLC“.
Zvednutí zkušebního břemene
- Dodržujte ustanovení o bezpečnosti práce a zkušební břemeno nadzvedněte.
- Pojistka proti přetížení musí zareagovat.
- Ukazatel na maticovém LED displeji bliká.
- Zkušební břemeno usaďte.
Resetování pojistky proti přetížení
- Vypněte jeřáb síťovým odpojovačem nebo síťovým spínačem.
- Počkejte 60 s.
- Jeřáb opět zapněte.
- ABUControl se spustí znovu.
- Faktor přetížení se opět resetuje.
Údržba
Týká se každého, kdo provádí údržbu, opravy nebo přestavby jeřábu
Provozovatel jeřábu je odpovědný za výběr a správnou kvalifikaci personálu provádějícího údržbu.
Osoby s patřičnou způsobilostí jsou například:
- Osoby s obsáhlými znalostmi díky odbornému vzdělání ve strojírenství a v elektrickém vybavení jeřábů.
- Osoby s dostatečnými zkušenostmi s provozem, montáží a údržbou jeřábů.
- Osoby s obsáhlými znalostmi příslušných pravidel techniky, směrnic a bezpečnostních předpisů, které platí v dané zemi.
- Osoby pravidelně školené firmou ABUS.
Firma ABUS nepřebírá záruku za škody způsobené údržbou provedenou neodborně nebo nekvalifikovanými osobami.
Firma ABUS doporučuje nechat údržbové práce vykonat zákaznickým servisem ABUS.
Používejte pouze originální náhradní díly ABUS. Jinak zaniká nárok na záruku.
Pokyny pro bezpečnost při údržbě
Následující bezpečnostní pokyny dodržujte při všech údržbových pracích na jeřábu s jednotkou ABUControl:
- Vypněte síťový spínač. Spínač zabezpečte, aby se nedopatřením opět nezapnul.
- Otevřete pojistkový odpojovač ve stykačové skříni jeřábu. Pojistkový odpojovač zajistěte visacím zámkem, aby se omylem opět nezavřel.
- Použijte vhodnou zdvihací plošinu a jištění proti pádu.
- Dostatečně uzavřete pracovní prostor kolem zdvihací plošiny.
- Vypněte další jeřáby na stejné jeřábové dráze nebo jeřáby nad nebo pod jeřábem, u kterého se provádí údržba. Spínače zabezpečte, aby se nedopatřením opět nezapnuly. Ostatní jeřáby by jinak mohly zdvihací plošinu převrátit nebo narazit do jeřábu, u kterého se provádí údržba.
- Osoby v okolí informujte o provádění údržby.
- Práce na elektrickém zařízení jeřábu smí provádět pouze kvalifikovaní odborníci oboru elektro!
- I po stisknutí tlačítka nouzového zastavení se v ovládání jeřábu a ovládání kočky vyskytují vysoká napětí, která mohou vést k úmrtí.
Tyto bezpečnostní pokyny platí speciálně pro jeřáb s jednotkou ABUControl:
- Před prováděním prací na jeřábu odpojte elektrický přívod a počkejte minimálně 15 minut, až napětí v meziobvodech frekvenčních měničů odpadne.
- Kryt frekvenčních měničů neotvírejte.
Vypnutí jeřábu
Vypnutí jeřábu pojistkovým odpojovačem
Pojistkový odpojovač v ovládání jeřábu plní funkci síťového odpojovače. Tak je možné celý jeřáb z největší části odpojit od proudu.
To je vhodné především tehdy, když nelze síťovým spínačem vypnout celé jeřábové zařízení.
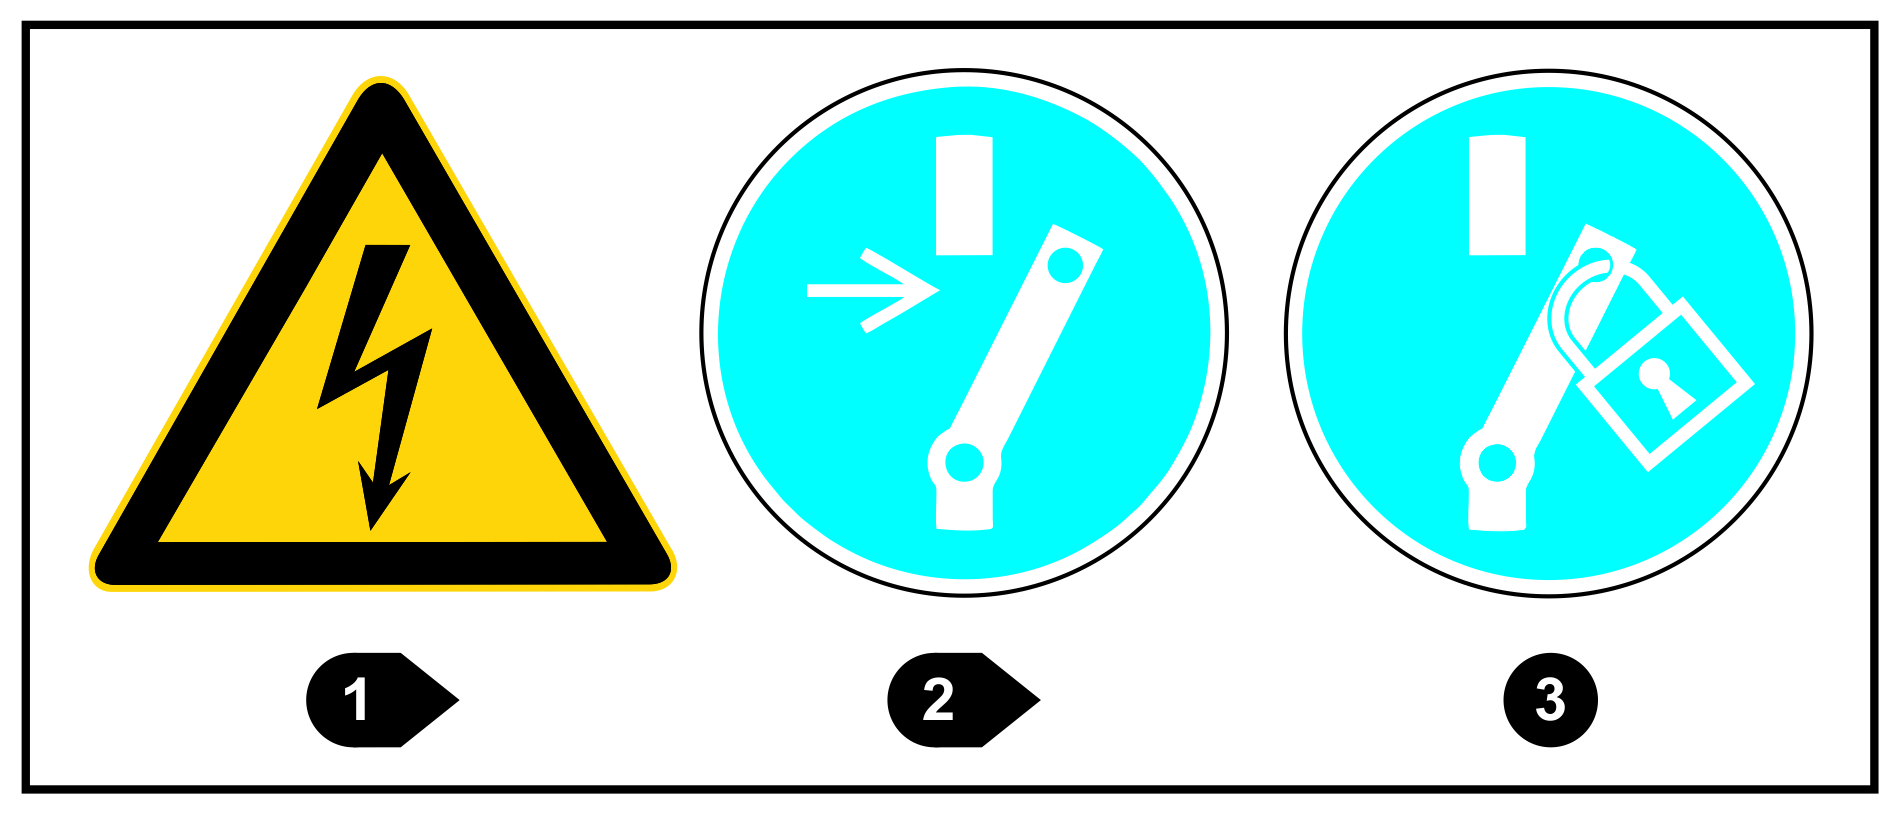
Bezpečnostní štítek výrobku na krytu ovládání jeřábu k vypnutí jeřábu.
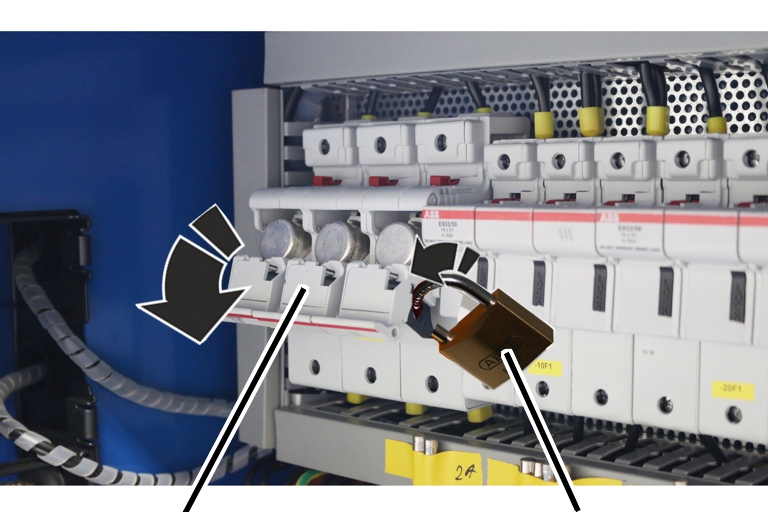
- Otevřete ovládání jeřábu.
- Dodržujte ustanovení k bezpečnosti práce a pojistkový odpojovač vyklopte za rukojeť směrem dolů.
- Pojistkový odpojovač zajistěte visacím zámkem, aby se omylem opět nezavřel.
- Počkejte 15 mnut, zatímco napětí v ovládání jeřábu odpadne.
- Jeřáb je od pojistkového odpojovače bez napětí. Až po pojistkový odpojovač je nadále napětí. Na speciálních proudových obvodech (např. pro prostředky k uchopení břemene) může být i při otevřeném pojistkovém odpojovači ještě napětí.
Výměna pojistek
tavná vložka
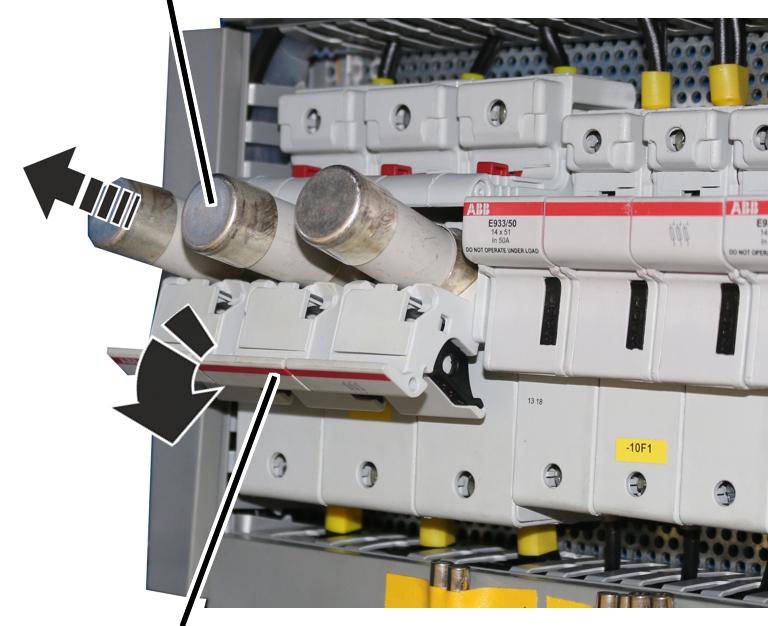
- Vyklopte pojistkový odpojovač.
- Vyměňte tavnou vložku.
- Zaklapněte zpět pojistkový odpojovač.
Nastavení spínacích bodů pro záložní omezovač a horní omezovač zdvihu
Lanový kladkostroj má mezní vypínač převodovky minimálně se třemi spínacími body.
Spínací body pro horní omezovač zdvihu a nad ním ležící záložní omezovač byly nastaveny ve výrobním závodě a zaplombovány.
V případě potřeby (např. když není možné jet nosným hákem kvůli traverze až úplně nahoru), po výměně lana nebo po opravách je nutné spínací bod pro horní omezovač zdvihu případně znovu nastavit.
Určení spínacích bodů
spínací bod
záložního omezovače C1
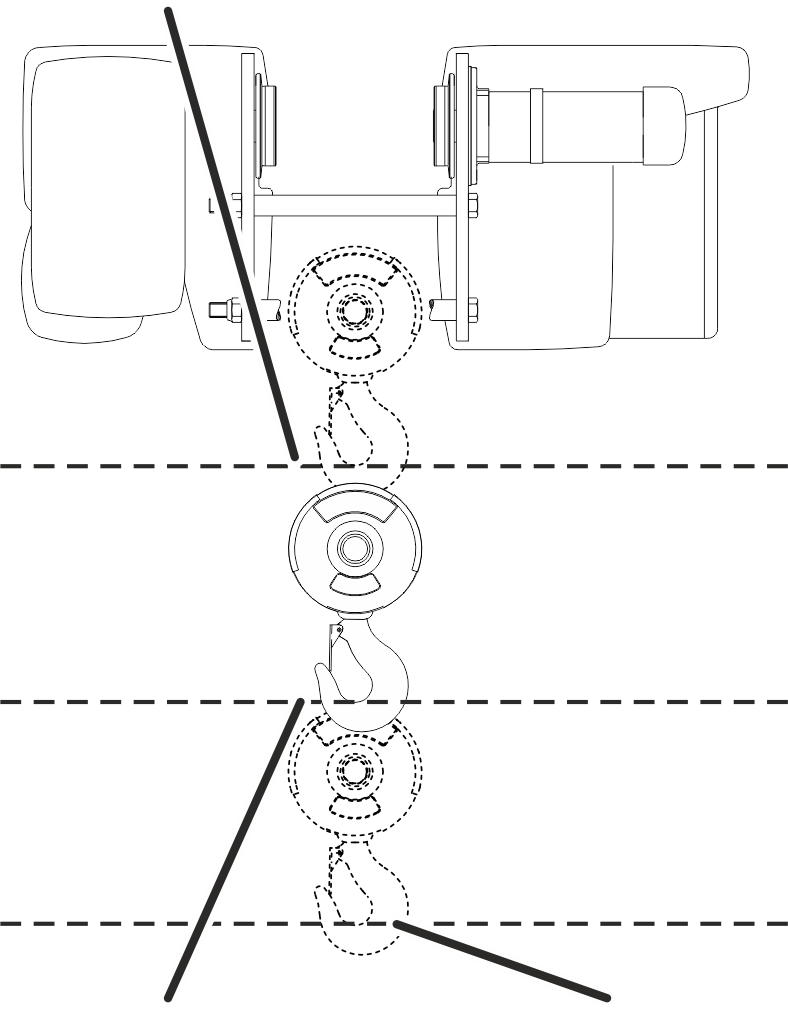
- Konstrukční výška je v podstatě nejvyšší poloha, ke které smí nosný hák jet, aniž by se poškodilo lano. Zde je zohledněna určitá bezpečnostní rezerva.
- Konstrukční výška (rozměr C) je v zásadě vzdálenost mezi spodní hranou pojezdového kola na lanovém kladkostroji a vnitřní hranou nosného háku.
- Konstrukční výška (rozměr C) se při tom vždy vztahuje na sériový nosný hák. V případě vyšších nebo menších nosných háků zjistíte konstrukční výšku v listu s technickými údaji lanového kladkostroje.
- Spínací bod pro záložní omezovač se nazývá C1 a leží kousek nad konstrukční výškou. To je absolutně nejvyšší poloha, ke které smí nosný hák jet, aniž by se poškodilo lano.
- Spínací bod pro horní omezovač zdvihu se nazývá C2 a leží kousek pod konstrukční výškou.
- Oba spínací body (C1 a C2) mají po dvou alternativních vztažných hranách: A1 a A2 (vzdálenost mezi hranou kola na lanovém kladkostroji, která je snadno přístupná zespodu, a osou vratné kladky na spodní kladnici) a B1 a B2 (vzdálenost mezi hranou kola na lanovém kladkostroji, která je dobře přístupná zespodu, a horní hranou spodní kladnice). Tyto dodatečné rozměry lze použít alternativně ke konstrukční výšce a mohou usnadnit odměření. Kromě toho jsou nezávislé na velikosti nosného háku a lze je tedy použít u menších nebo větších nosných hácích.
- Vhodnou vztažnou hranu na lanovém kladkostroji a na spodní kladnici zvolte z následujícího výkresu.
- Rozměry C1 a C2 nebo alternativně A1 a A2 nebo B1 a B2 vyčtěte z následující tabulky.
Vztažné hrany na lanovém kladkostroji podle provedení:
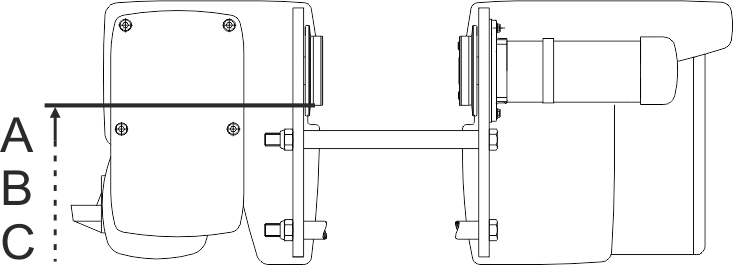
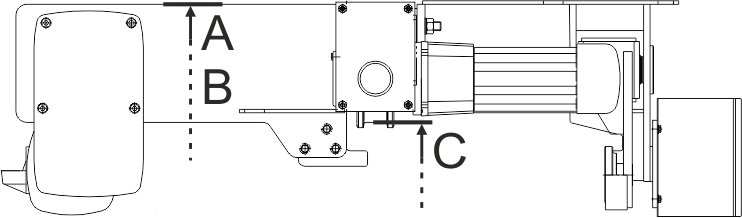
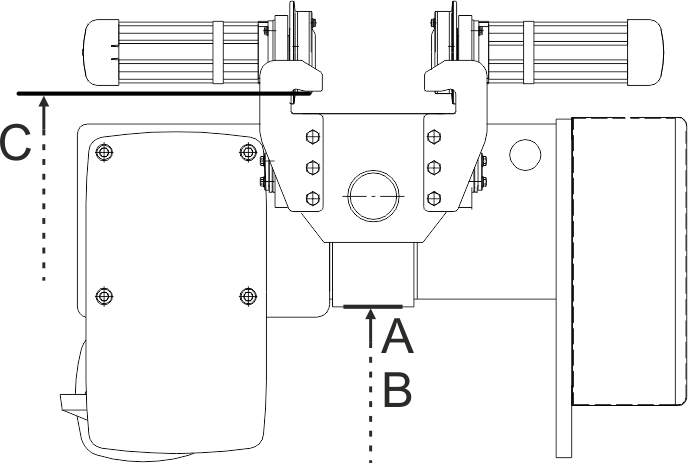
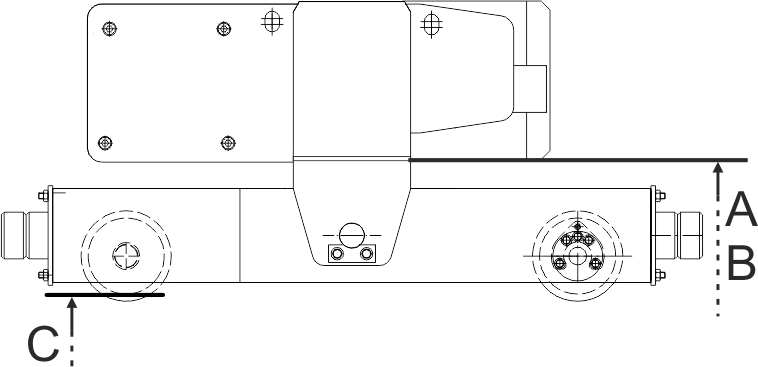
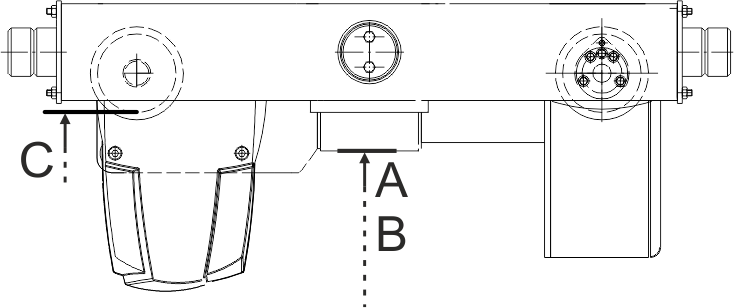
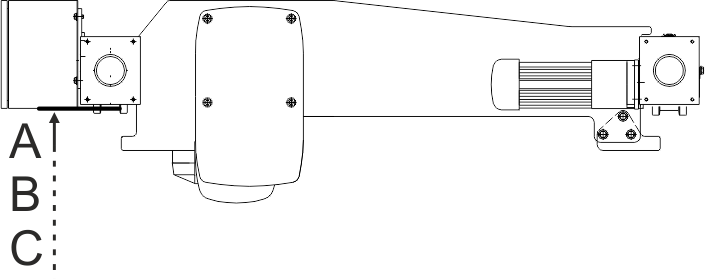
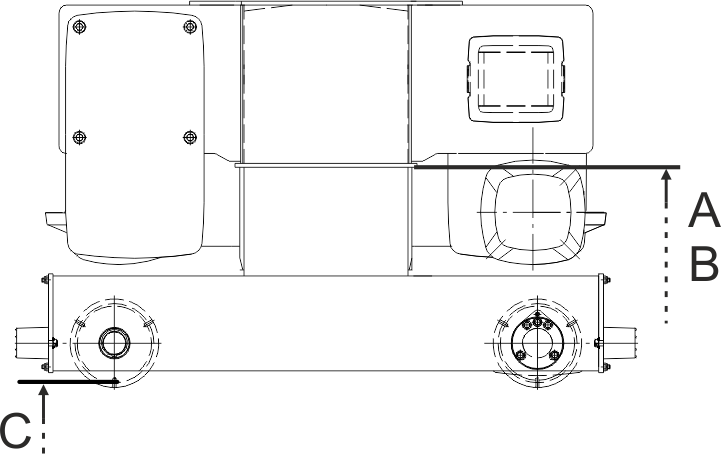
Vztažné hrany na spodní kladnici:
konstrukční výškaspínací bod záložního omezovače
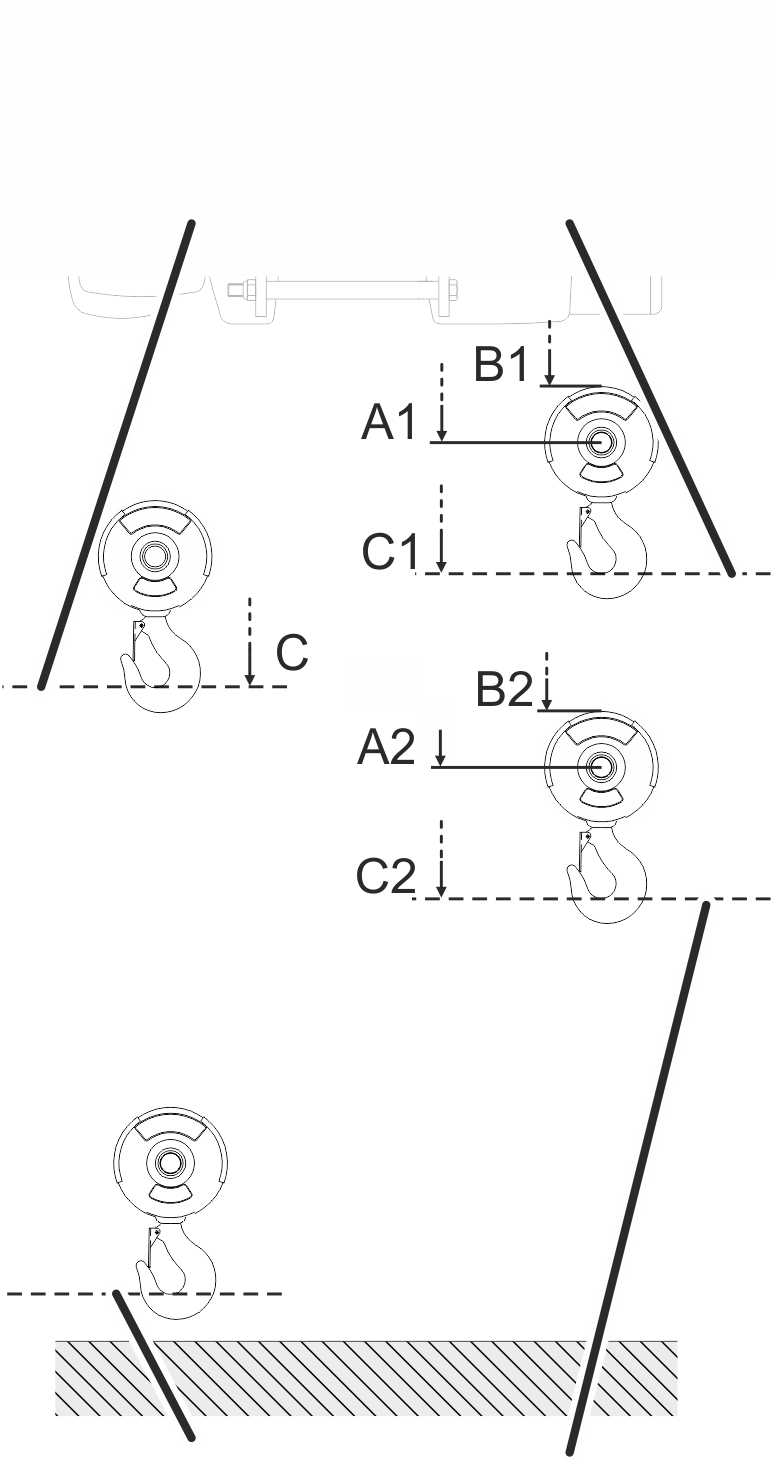
Základní informace:
- 146 otáček stavěcího šroubu otočí spínací vačku na mezním vypínači převodovky jednou o celých 360°.
- Kolik milimetrů dráhy háku odpovídá jedné otočce stavěcího šroubu, to je uvedeno v následující tabulce.
- Otáčení stavěcího šroubu doprava posune spínací bod dolů, otáčení stavěcího šroubu doleva posune spínací bod nahoru.
- Kolik milimetrů dráhy urazí hák v oblasti necitlivosti mikrospínače (spínací hystereze), to je uvedeno v následující tabulce.
Spínací bod |
Spínací bod |
Oblast necitlivosti (spínací hystereze) |
Dráha háku na 1 otočku stavěcího šroubu |
|||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|
Provedení |
Konstrukční velikost |
Lanování |
Rozchod [mm] |
Konstrukční výška |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
E |
800 |
4/1 |
Do 300 |
400 |
165 |
70 |
380 |
215 |
120 |
430 |
55 |
71 |
E |
1000 * |
2/1 |
Do 300 |
567 |
210 |
105 |
525 |
310 |
205 |
625 |
120 |
154 |
E |
1000 * |
4/1 |
Do 300 |
500 |
230 |
125 |
480 |
279 |
175 |
530 |
60 |
77 |
E |
2000 |
2/1 |
Do 300 |
580 |
180 |
70 |
540 |
280 |
170 |
640 |
130 |
172 |
E |
2000 |
4/1 |
Do 300 |
500 |
195 |
80 |
480 |
245 |
130 |
530 |
65 |
86 |
E |
3000 |
2/1 |
Do 300 |
664 |
215 |
70 |
625 |
315 |
170 |
734 |
160 |
214 |
E |
3000 |
4/1 |
Do 300 |
580 |
235 |
90 |
560 |
285 |
140 |
610 |
80 |
107 |
E |
5000 |
2/1 |
Do 350 |
830 |
295 |
110 |
790 |
395 |
210 |
890 |
178 |
238 |
E |
5000 |
4/1 |
Do 350 |
825 |
375 |
190 |
805 |
425 |
240 |
855 |
89 |
119 |
E |
6000 |
2/1 |
Do 350 |
830 |
295 |
110 |
790 |
395 |
210 |
890 |
194 |
260 |
* Uvedené hodnoty platí pro GM 1000 kompakt a pro GM 1000 modular. Hodnoty jsou pro obě provedení shodné.
Pouze u lanového kladkostroje v provedení E s větším rozchodem
Tato kapitola platí pouze u lanových kladkostrojů provedení E s větším rozpětím, než je uvedeno v tabulce výše.
Výpočet větší konstrukční výšky
Od určitého rozpětí je nutné konstrukční výšku zvětšit.
- Ke konstrukční výšce z tabulky výše připočtěte dodatečný rozměr z této tabulky.
Rozpětí |
Konstr. vel. 800 |
Konstr. vel. 1000 |
Konstr. vel. 1000 |
Konstr. vel. 2000 |
Konstr. vel. 2000 |
Konstr. vel. 3000 |
Konstr. vel. 3000 |
Konstr. vel. 5000 |
Konstr. vel. 5000 |
Konstr. vel. 6000 |
|---|---|---|---|---|---|---|---|---|---|---|
300 |
0 |
0 |
0 |
0 |
0 |
0 |
0 |
- |
- |
- |
350 |
49 |
39 |
45 |
43 |
53 |
62 |
80 |
0 |
0 |
0 |
400 |
98 |
78 |
89 |
86 |
106 |
124 |
160 |
76 |
74 |
76 |
450 |
146 |
117 |
134 |
129 |
159 |
187 |
240 |
152 |
148 |
152 |
500 |
195 |
156 |
178 |
172 |
212 |
249 |
320 |
228 |
222 |
228 |
550 |
- |
- |
- |
- |
265 |
311 |
401 |
304 |
296 |
304 |
600 |
- |
- |
- |
- |
318 |
373 |
481 |
380 |
370 |
380 |
650 |
- |
- |
- |
- |
371 |
435 |
561 |
456 |
444 |
456 |
700 |
- |
- |
- |
- |
424 |
498 |
641 |
532 |
518 |
532 |
Spínací bod |
Spínací bod |
Oblast necitlivosti (spínací hystereze) |
Dráha háku na 1 otočku stavěcího šroubu |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Provedení |
Konstrukční velikost |
Lanování |
Konstrukční výška |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
S |
800 |
4/1 |
343 |
335 |
245 |
323 |
385 |
295 |
377 |
55 |
71 |
S |
1000 |
4/1 |
420 |
420 |
315 |
400 |
470 |
365 |
450 |
60 |
77 |
S |
2000 |
4/1 |
440 |
405 |
290 |
420 |
455 |
340 |
470 |
65 |
86 |
S |
3000 |
2/1 |
699 |
520 |
370 |
659 |
620 |
470 |
760 |
160 |
214 |
S |
3000 |
4/1 |
550 |
540 |
395 |
530 |
590 |
445 |
580 |
80 |
107 |
Spínací bod |
Spínací bod |
Oblast necitlivosti (spínací hystereze) |
Dráha háku na 1 otočku stavěcího šroubu |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Provedení |
Konstrukční velikost |
Lanování |
Konstrukční výška |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
U |
5000 |
4/1 |
1132 |
270 |
80 |
1110 |
320 |
130 |
1160 |
89 |
119 |
U |
6000 |
2/1 |
1256 |
235 |
50 |
1215 |
335 |
150 |
1315 |
194 |
260 |
U |
6000 |
4/1 |
1241 |
260 |
70 |
1220 |
310 |
120 |
1270 |
97 |
130 |
U |
7000 |
2/1 |
1615 |
330 |
90 |
1575 |
430 |
190 |
1675 |
254 |
342 |
Spínací bod |
Spínací bod |
Oblast necitlivosti (spínací hystereze) |
Dráha háku na 1 otočku stavěcího šroubu |
|||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|
Provedení |
Konstrukční velikost |
Lanování |
Rozchod [mm] |
Konstrukční výška |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
D |
800 |
4/1 |
144 |
170 |
80 |
125 |
220 |
130 |
175 |
55 |
71 |
|
D |
1000 |
4/1 |
195 |
190 |
85 |
175 |
240 |
135 |
225 |
60 |
77 |
|
D |
2000 |
2/1 |
295 |
160 |
50 |
255 |
260 |
150 |
355 |
130 |
172 |
|
D |
2000 |
4/1 |
215 |
175 |
60 |
195 |
225 |
110 |
245 |
65 |
86 |
|
D |
3000 |
2/1 |
315 |
190 |
45 |
275 |
290 |
150 |
375 |
160 |
214 |
|
D130 |
3000 |
4/1 |
260 |
230 |
85 |
240 |
280 |
134 |
290 |
80 |
107 |
|
D160 |
3000 |
4/1 |
260 |
225 |
80 |
240 |
275 |
129 |
290 |
80 |
107 |
|
D |
5000 |
2/1 |
440 |
240 |
50 |
400 |
340 |
150 |
500 |
178 |
238 |
|
D |
5000 |
4/1 |
160 |
385 |
285 |
100 |
365 |
335 |
150 |
415 |
89 |
119 |
D |
5000 |
4/1 |
200 |
385 |
305 |
120 |
355 |
170 |
||||
D |
5000 |
4/2 |
320 |
330 |
220 |
280 |
430 |
320 |
380 |
178 |
238 |
|
D |
6000 |
2/1 |
520 |
235 |
50 |
480 |
335 |
150 |
580 |
194 |
260 |
|
D |
6000 |
4/1 |
267 |
260 |
73 |
247 |
310 |
123 |
297 |
97 |
130 |
|
D |
6000 |
6/1 |
606 |
355 |
168 |
586 |
405 |
218 |
636 |
65 |
87 |
|
D |
7000 |
2/1 |
572 |
344 |
103 |
532 |
444 |
203 |
632 |
254 |
342 |
|
D |
7000 |
4/1 |
501 |
380 |
139 |
481 |
430 |
189 |
531 |
127 |
171 |
|
D |
7000 |
6/1 |
do 2000 |
717 |
520 |
280 |
690 |
570 |
330 |
745 |
85 |
114 |
D |
7000 |
6/1 |
od 2000 |
897 |
520 |
280 |
875 |
570 |
330 |
925 |
85 |
114 |
D |
7000 |
4/2 |
236 |
240 |
50 |
195 |
340 |
150 |
295 |
254 |
342 |
|
D |
7000 |
8/2 |
516 |
260 |
70 |
495 |
310 |
120 |
545 |
127 |
171 |
|
Spínací bod |
Spínací bod |
Oblast necitlivosti (spínací hystereze) |
Dráha háku na 1 otočku stavěcího šroubu |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Provedení |
Konstrukční velikost |
Lanování |
Konstrukční výška |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
DA |
800 |
4/1 |
429 |
170 |
80 |
410 |
220 |
130 |
460 |
55 |
71 |
DA |
1000 |
4/1 |
520 |
190 |
85 |
500 |
240 |
135 |
550 |
60 |
77 |
DA |
2000 |
2/1 |
621 |
160 |
50 |
580 |
260 |
150 |
681 |
130 |
172 |
DA |
2000 |
4/1 |
544 |
175 |
60 |
520 |
225 |
110 |
570 |
65 |
86 |
DA |
3000 |
2/1 |
700 |
193 |
45 |
660 |
290 |
145 |
760 |
160 |
214 |
DA |
3000 |
4/1 |
620 |
225 |
80 |
600 |
275 |
130 |
650 |
80 |
107 |
DA |
5000 |
2/1 |
825 |
240 |
50 |
785 |
340 |
150 |
885 |
178 |
238 |
DA |
5000 |
4/1 |
813 |
285 |
100 |
795 |
335 |
150 |
845 |
89 |
119 |
DA160 |
6000 |
2/1 |
949 |
235 |
50 |
910 |
335 |
150 |
1010 |
194 |
260 |
DA200 |
6000 |
4/1 |
470 |
260 |
70 |
450 |
310 |
120 |
500 |
97 |
130 |
DA280 |
6000 |
4/1 |
832 |
260 |
70 |
810 |
310 |
120 |
860 |
97 |
130 |
DA280 |
6000 |
6/1 |
1068 |
352 |
165 |
1050 |
400 |
215 |
1100 |
65 |
87 |
DA200 |
7000 |
2/1 |
1284 |
345 |
105 |
1245 |
445 |
205 |
1345 |
254 |
342 |
DA |
7000 |
4/1 |
913 |
375 |
135 |
895 |
425 |
185 |
943 |
127 |
171 |
DA |
7000 |
6/1 |
1370 |
515 |
275 |
1350 |
565 |
325 |
1400 |
85 |
114 |
Spínací bod |
Spínací bod |
Oblast necitlivosti (spínací hystereze) |
Dráha háku na 1 otočku stavěcího šroubu |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Provedení |
Konstrukční velikost |
Lanování |
Konstrukční výška |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
DQA |
2000 |
2/1 |
525 |
125 |
10 |
485 |
225 |
110 |
585 |
130 |
172 |
DQA |
2000 |
4/1 |
445 |
140 |
30 |
425 |
190 |
80 |
475 |
65 |
86 |
DQA |
3000 |
2/1 |
639 |
190 |
40 |
600 |
290 |
140 |
700 |
160 |
214 |
DQA |
3000 |
4/1 |
555 |
210 |
65 |
535 |
260 |
115 |
585 |
80 |
107 |
DQA |
5000 |
2/1 |
810 |
275 |
90 |
770 |
375 |
190 |
870 |
178 |
238 |
DQA |
5000 |
4/1 |
712 |
265 |
75 |
690 |
315 |
125 |
740 |
89 |
119 |
DQA |
6000 |
2/1 |
870 |
335 |
150 |
830 |
435 |
250 |
930 |
194 |
260 |
DQA |
6000 |
4/1 |
745 |
250 |
60 |
725 |
300 |
110 |
775 |
97 |
130 |
DQA350 |
7000 |
4/1 |
970 |
375 |
135 |
950 |
425 |
185 |
1000 |
127 |
171 |
Spínací bod |
Spínací bod |
Oblast necitlivosti (spínací hystereze) |
Dráha háku na 1 otočku stavěcího šroubu |
|||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|
Provedení |
Konstrukční velikost |
Lanování |
Rozchod [mm] |
Konstrukční výška |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
Z |
5000 |
4/2 |
413 |
490 |
300 |
375 |
590 |
400 |
475 |
178 |
238 |
|
Z |
5000 |
8/2 |
631 |
505 |
315 |
610 |
555 |
365 |
660 |
89 |
119 |
|
Z |
6000 |
4/2 |
414 |
485 |
300 |
375 |
585 |
400 |
475 |
194 |
260 |
|
Z280 |
6000 |
8/2 |
638 |
450 |
310 |
620 |
550 |
360 |
670 |
97 |
130 |
|
Z350 |
6000 |
8/2 |
643 |
450 |
260 |
625 |
500 |
310 |
675 |
97 |
130 |
|
Z |
7000 |
4/2 |
668 |
525 |
285 |
630 |
625 |
385 |
730 |
254 |
342 |
|
Z |
7000 |
6/2 |
do 2000 |
717 |
522 |
281 |
697 |
572 |
331 |
747 |
170 |
228 |
Z |
7000 |
6/2 |
od 2000 |
897 |
522 |
281 |
877 |
572 |
331 |
927 |
170 |
228 |
Z |
7000 |
8/2 |
915 |
525 |
284 |
895 |
575 |
334 |
945 |
127 |
171 |
|
Z |
7000 |
10/2 |
960 |
482 |
241 |
940 |
532 |
291 |
990 |
102 |
137 |
|
Z |
7000 |
12/2 |
1378 |
761 |
482 |
1358 |
811 |
532 |
1408 |
85 |
114 |
|
Spínací bod |
Spínací bod |
Oblast necitlivosti (spínací hystereze) |
Dráha háku na 1 otočku stavěcího šroubu |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Provedení |
Konstrukční velikost |
Lanování |
Konstrukční výška |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
ZA |
5000 |
8/2 |
1195 |
495 |
305 |
1175 |
545 |
355 |
1225 |
89 |
119 |
ZA280 |
6000 |
8/2 |
1253 |
495 |
305 |
1235 |
545 |
355 |
1285 |
97 |
130 |
ZA350 |
6000 |
8/2 |
1163 |
445 |
255 |
1145 |
495 |
305 |
1195 |
97 |
130 |
ZA |
7000 |
6/2 |
1370 |
515 |
275 |
1350 |
565 |
325 |
1400 |
170 |
228 |
ZA |
7000 |
8/2 |
1430 |
515 |
275 |
1410 |
565 |
325 |
1460 |
127 |
171 |
ZA |
7000 |
10/2 |
1312 |
480 |
240 |
1290 |
530 |
290 |
1340 |
102 |
137 |
Najetí spínacího bodu záložního omezovače
Spínací bod záložního omezovače smí měnit pouze odborník v případě servisu.
rozměr A1, B1, C1
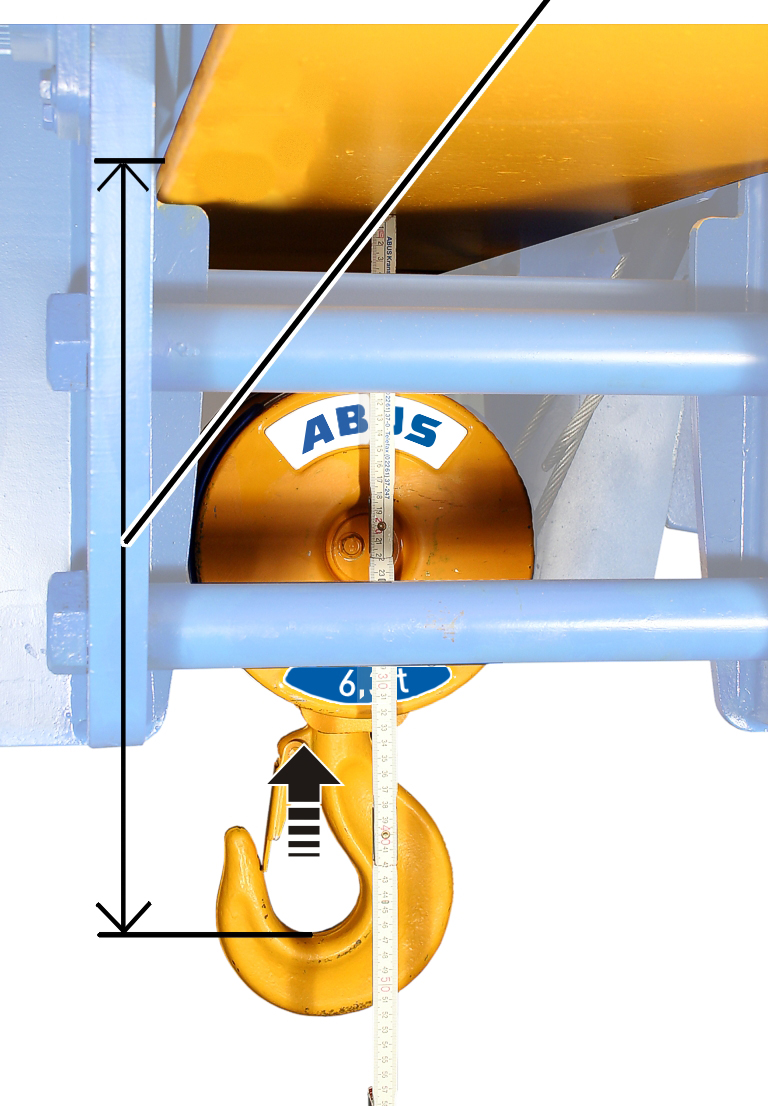
- Horní omezovač zdvihu ručně přemostěte, aby bylo možné záložní omezovač najet.
- Jeďte nosným hákem nahoru až po rozměr A1, B1 nebo C1.
Pouze u mezního vypínače převodovky ‚GGS‘
Uvolnění plomby
plomby
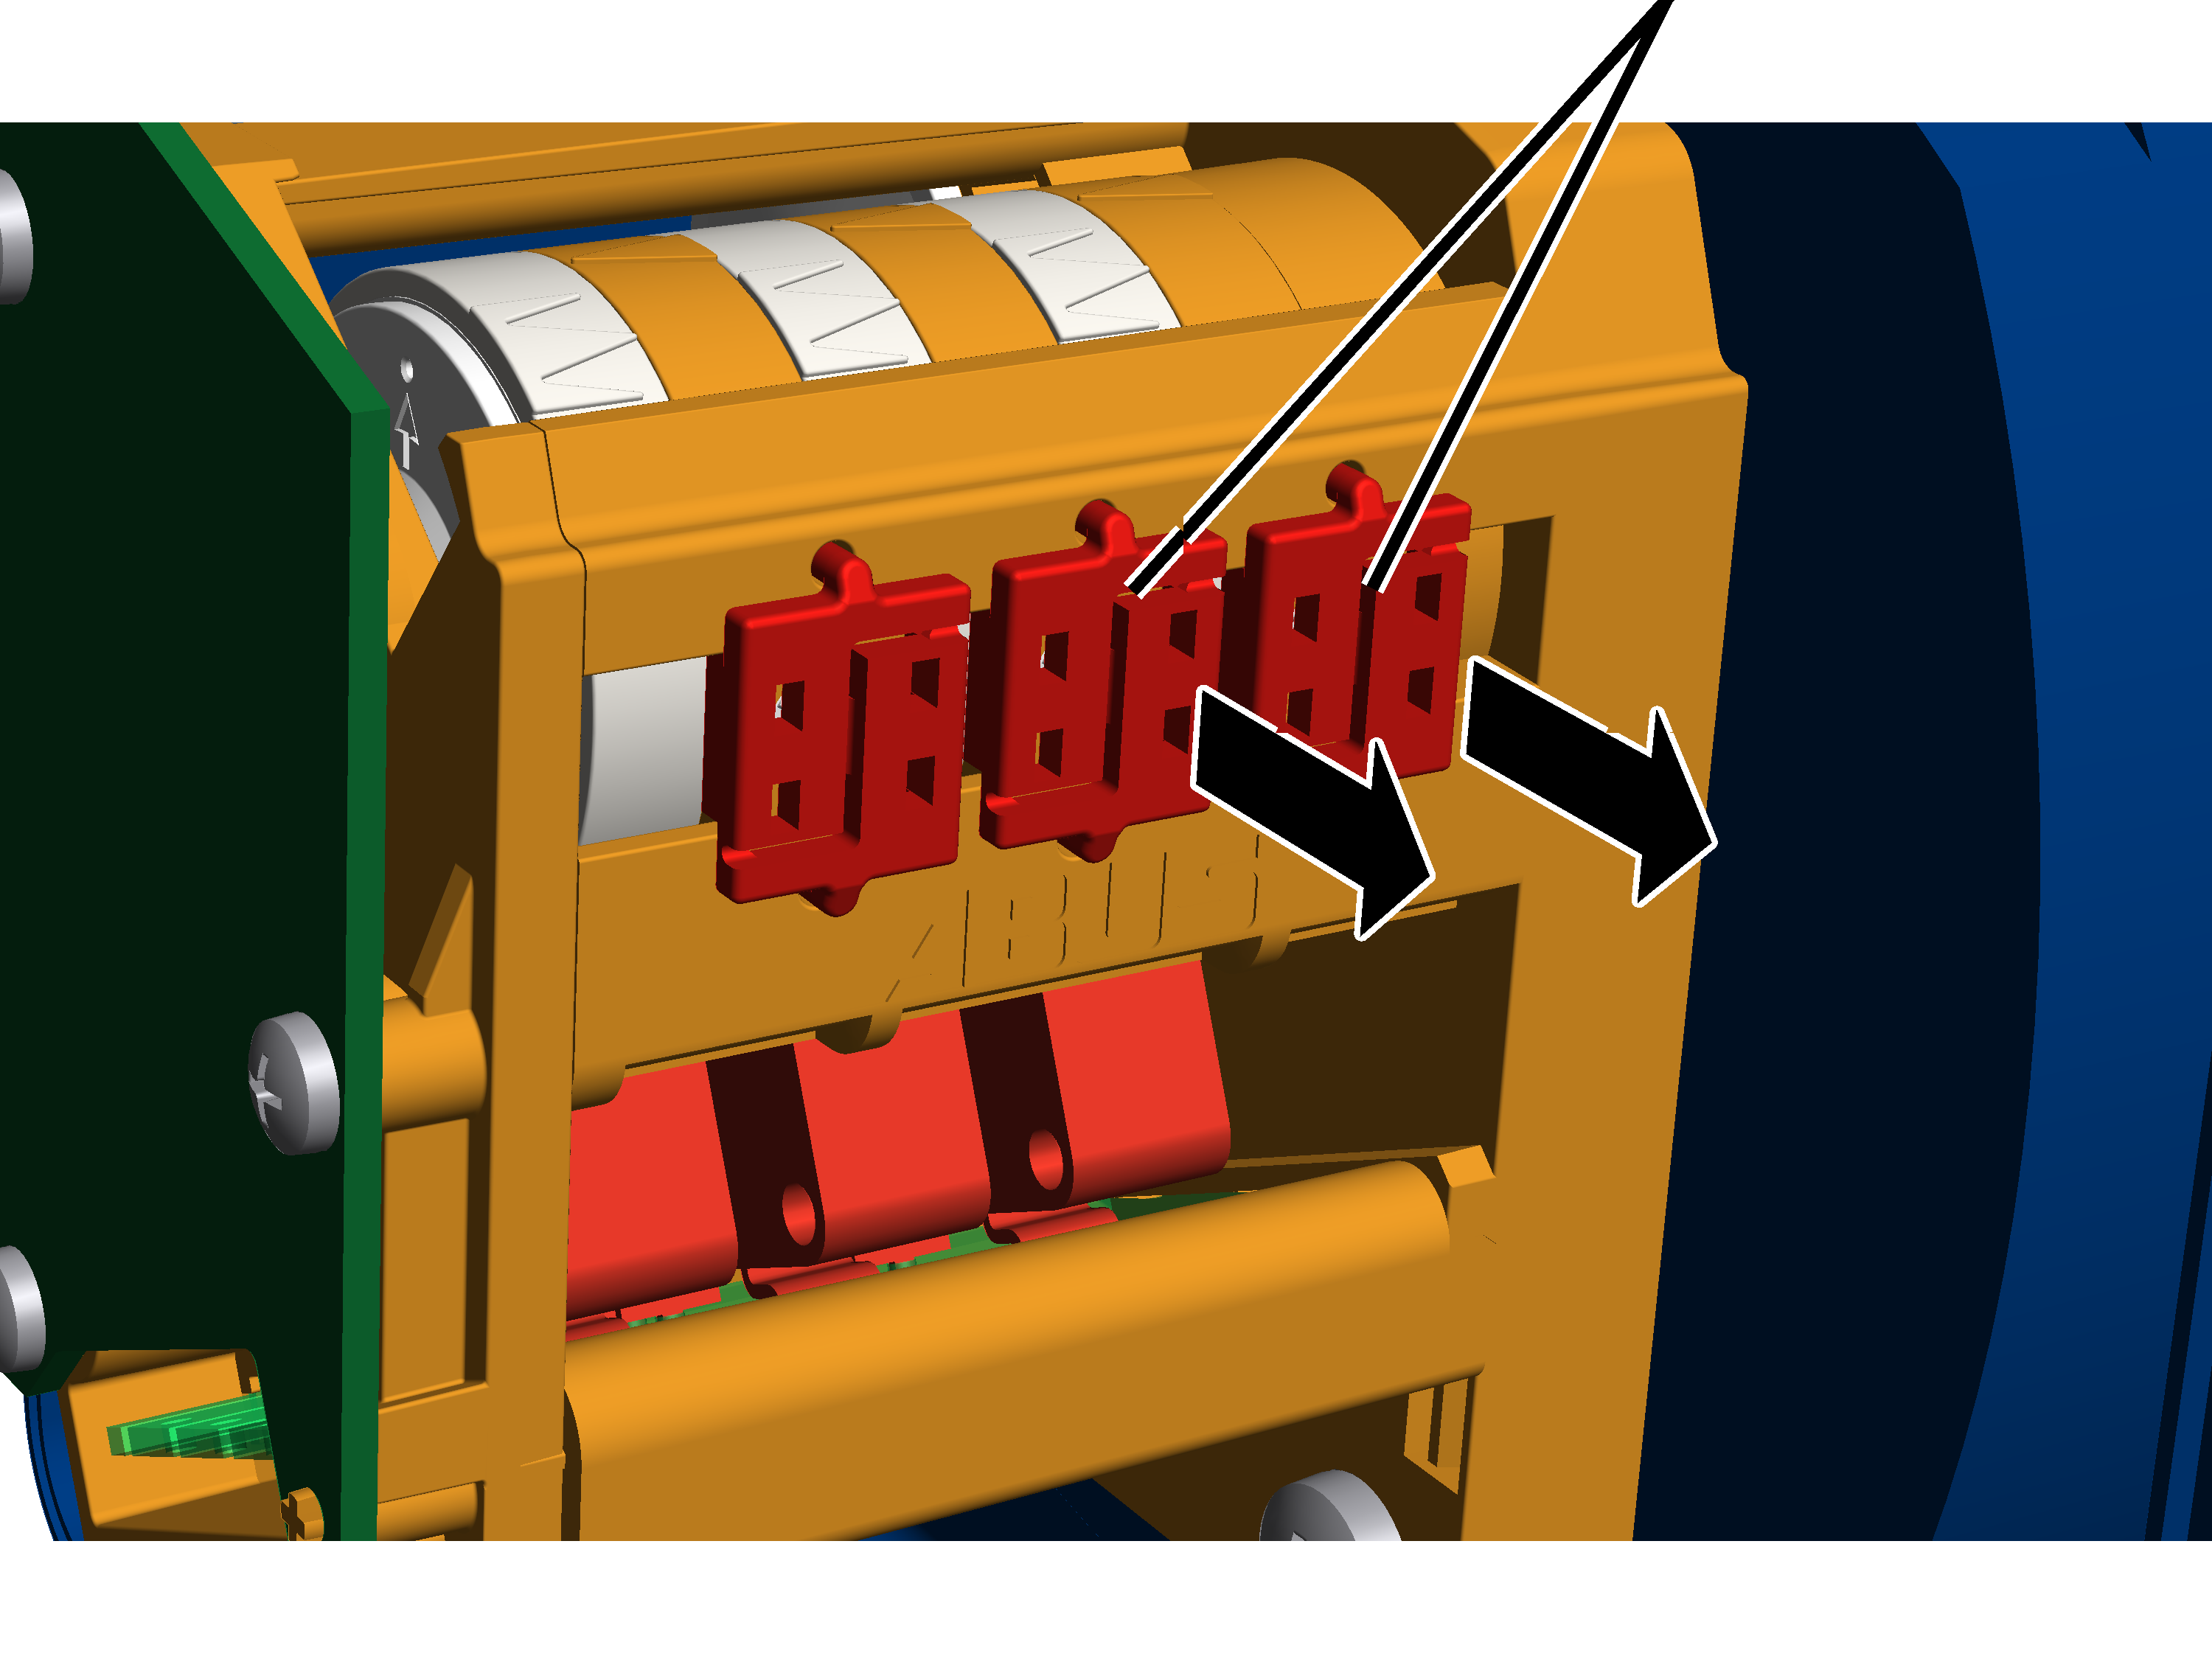
- Otevřete víko krytu mezního vypínače zdvihu na lanovém bubnu.
- Plomby šroubovákem uprostřed rozevřete a odstraňte.
Nastavení záložního omezovače
Záložní omezovač se nastavuje pravým stavěcím šroubem.
bílý ukazatel vačkového kroužkuoranžový ukazatel
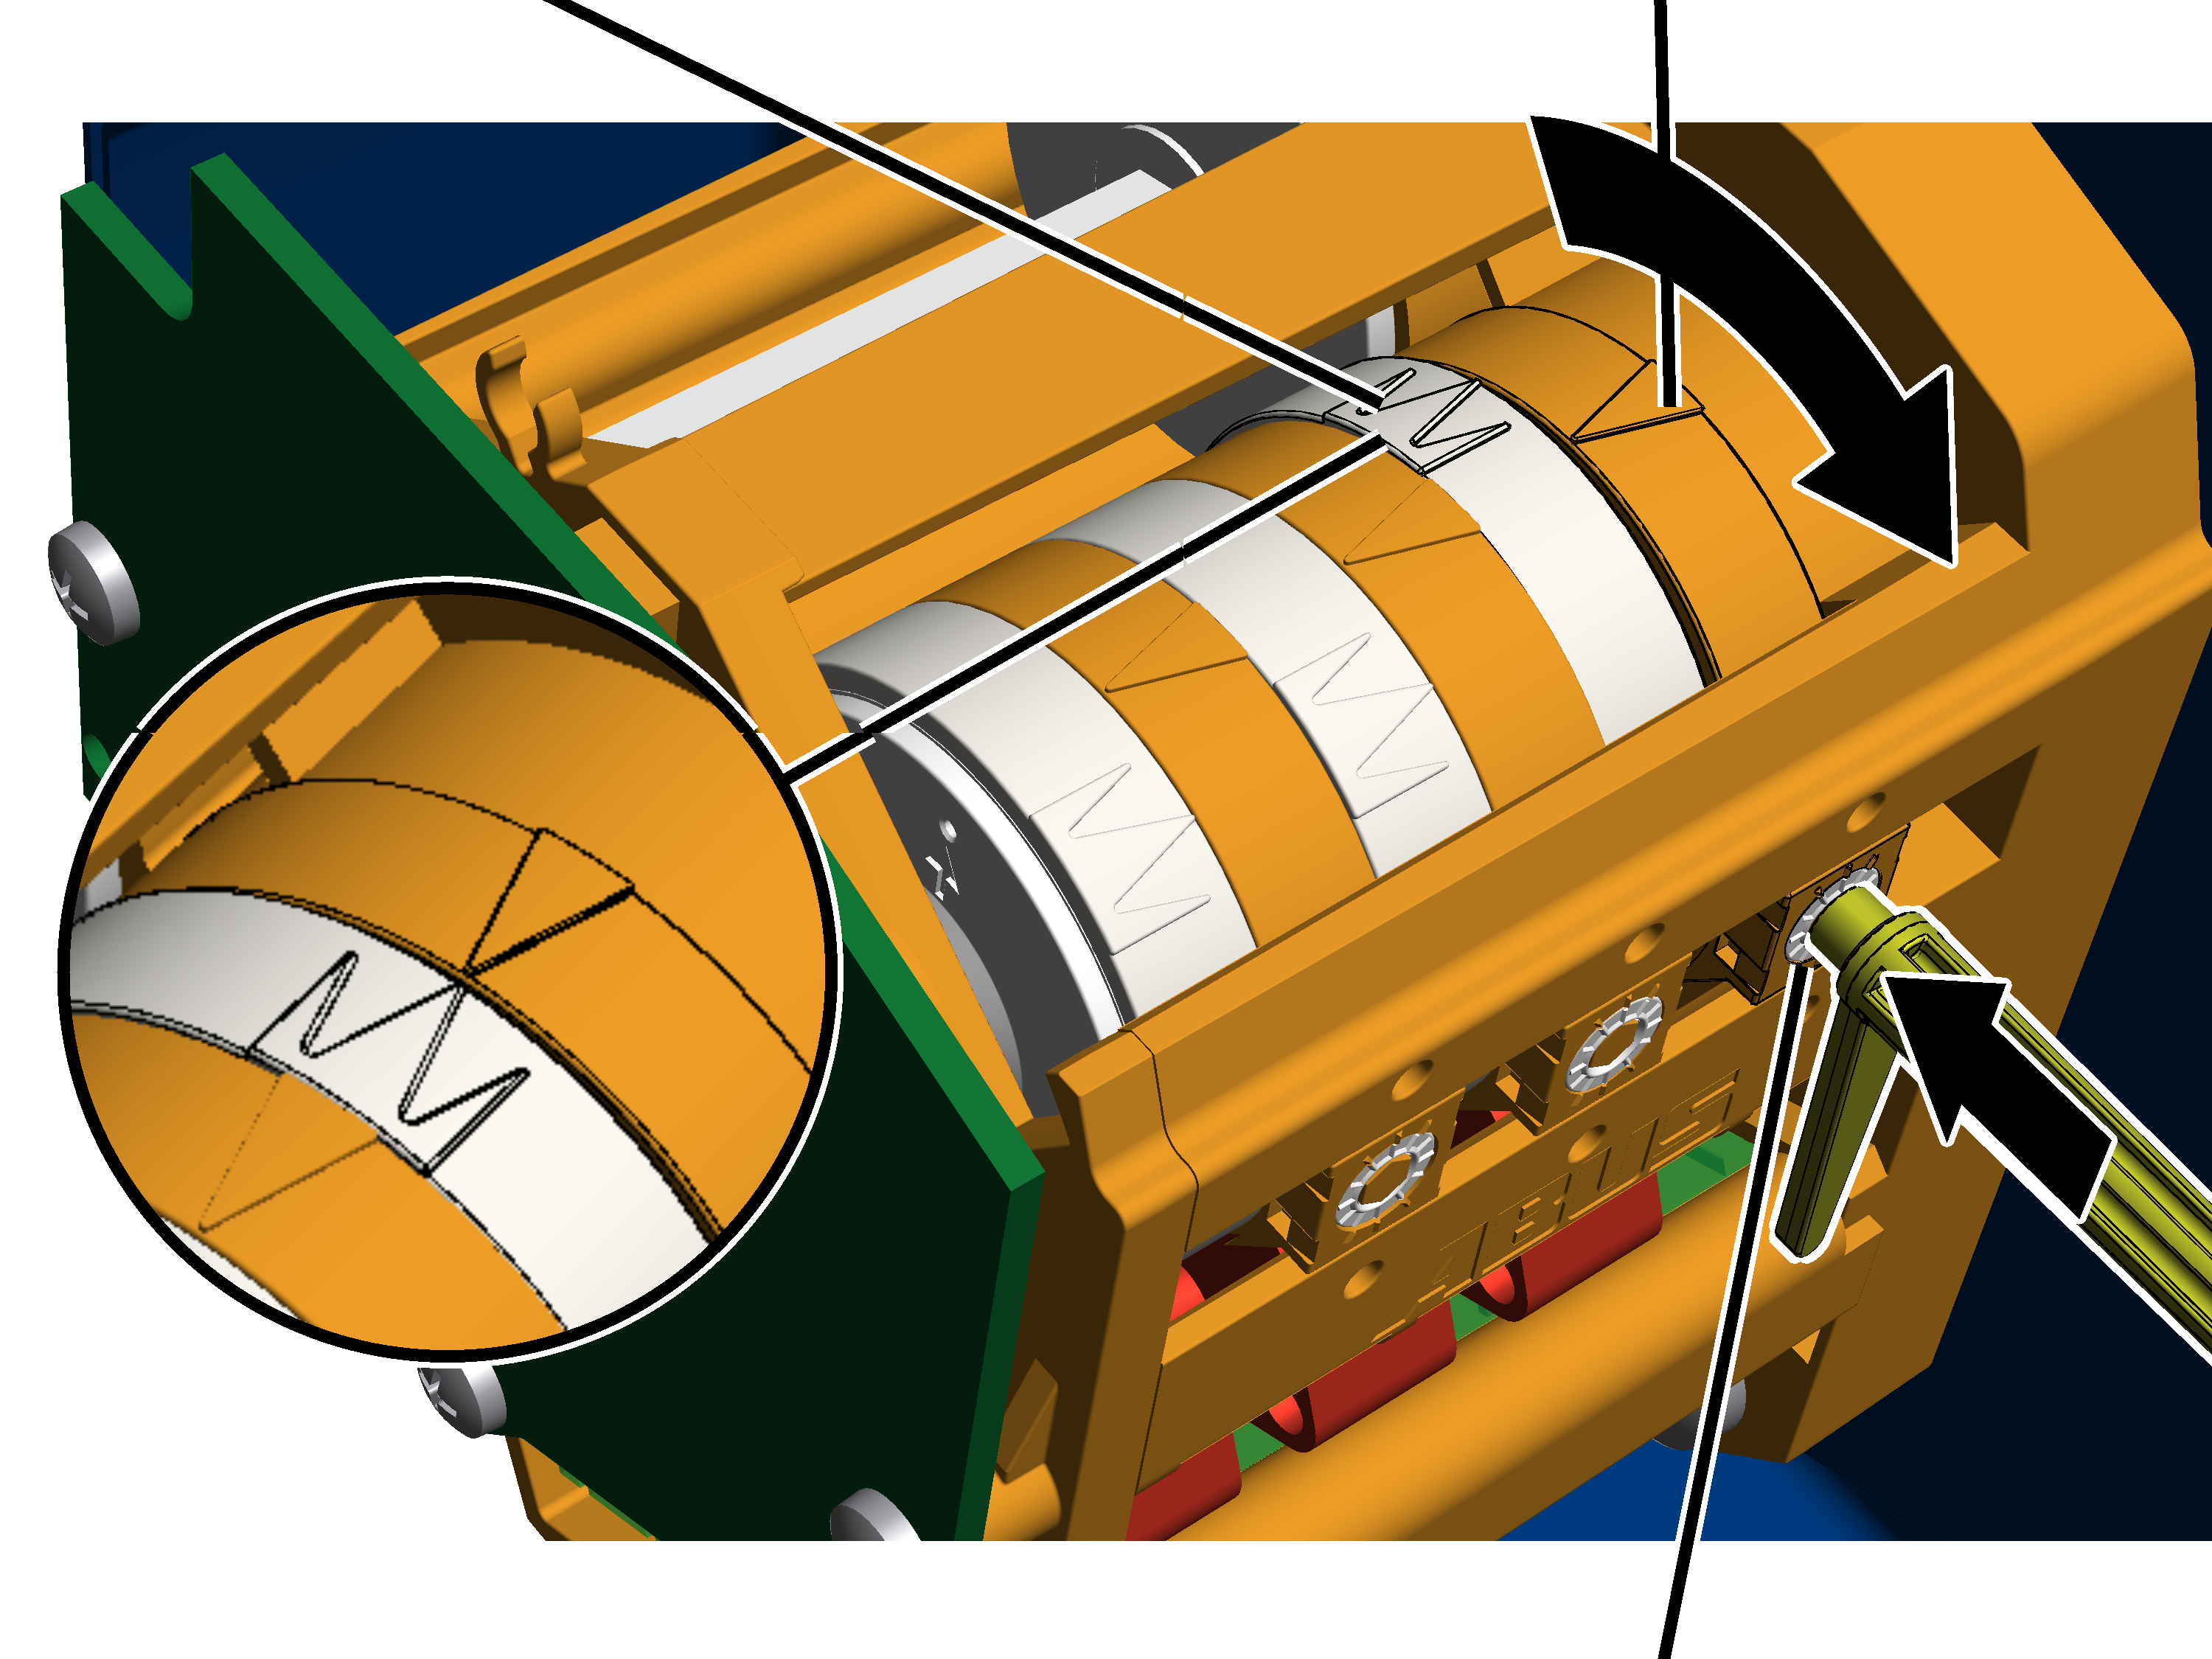
- Odeberte seřizovací klíč. Je upevněn na dvou úchytech na mezním vypínači převodovky.
Alternativně lze použít i imbusový šroubovák velikost 3.0 (ideálně s otočným talířem).
Akušroubovák se NESMÍ použít.
- Seřizovací klíč zatlačte do stavěcího šroubu. Je nutné ho do stavěcího šroubu tlačit lehkým tlakem.
- Je-li to nutné: stavěcím šroubem otáčejte tak dlouho, dokud bílý ukazatel vačkového kroužku nestojí vlevo od oranžového ukazatele. Nesmí být vpravo od oranžového ukazatele nebo přesně na oranžovém ukazateli.
- Prostřední bílá šipka znázorňuje přesnou polohu spínacího bodu, obě bílé šipky vlevo a vpravo ukazují začátek a konec fáze spínání (spínací hystereze).
- Otáčejte stavěcím šroubem tak, aby se bílý ukazatel vačkového kroužku otáček ve směru otáčení hodinových ručiček. Pokračujte v otáčení, až bílý ukazatel stojí přesně na oranžovém ukazateli a je slyšet cvaknutí.
- Otáčením vpravo se posune spínací bod dolů.
- Otáčením vlevo se posune spínací bod nahoru.
- Spínací bod pro záložní omezovač je nyní nastaven.
V tomto spínacím bodě vypne ABUControl hlavní stykač jeřábu. Tento spínací bod se uvede v činnost pouze tehdy, pokud horní omezovač zdvihu nesepnul (např. protože je defektní).
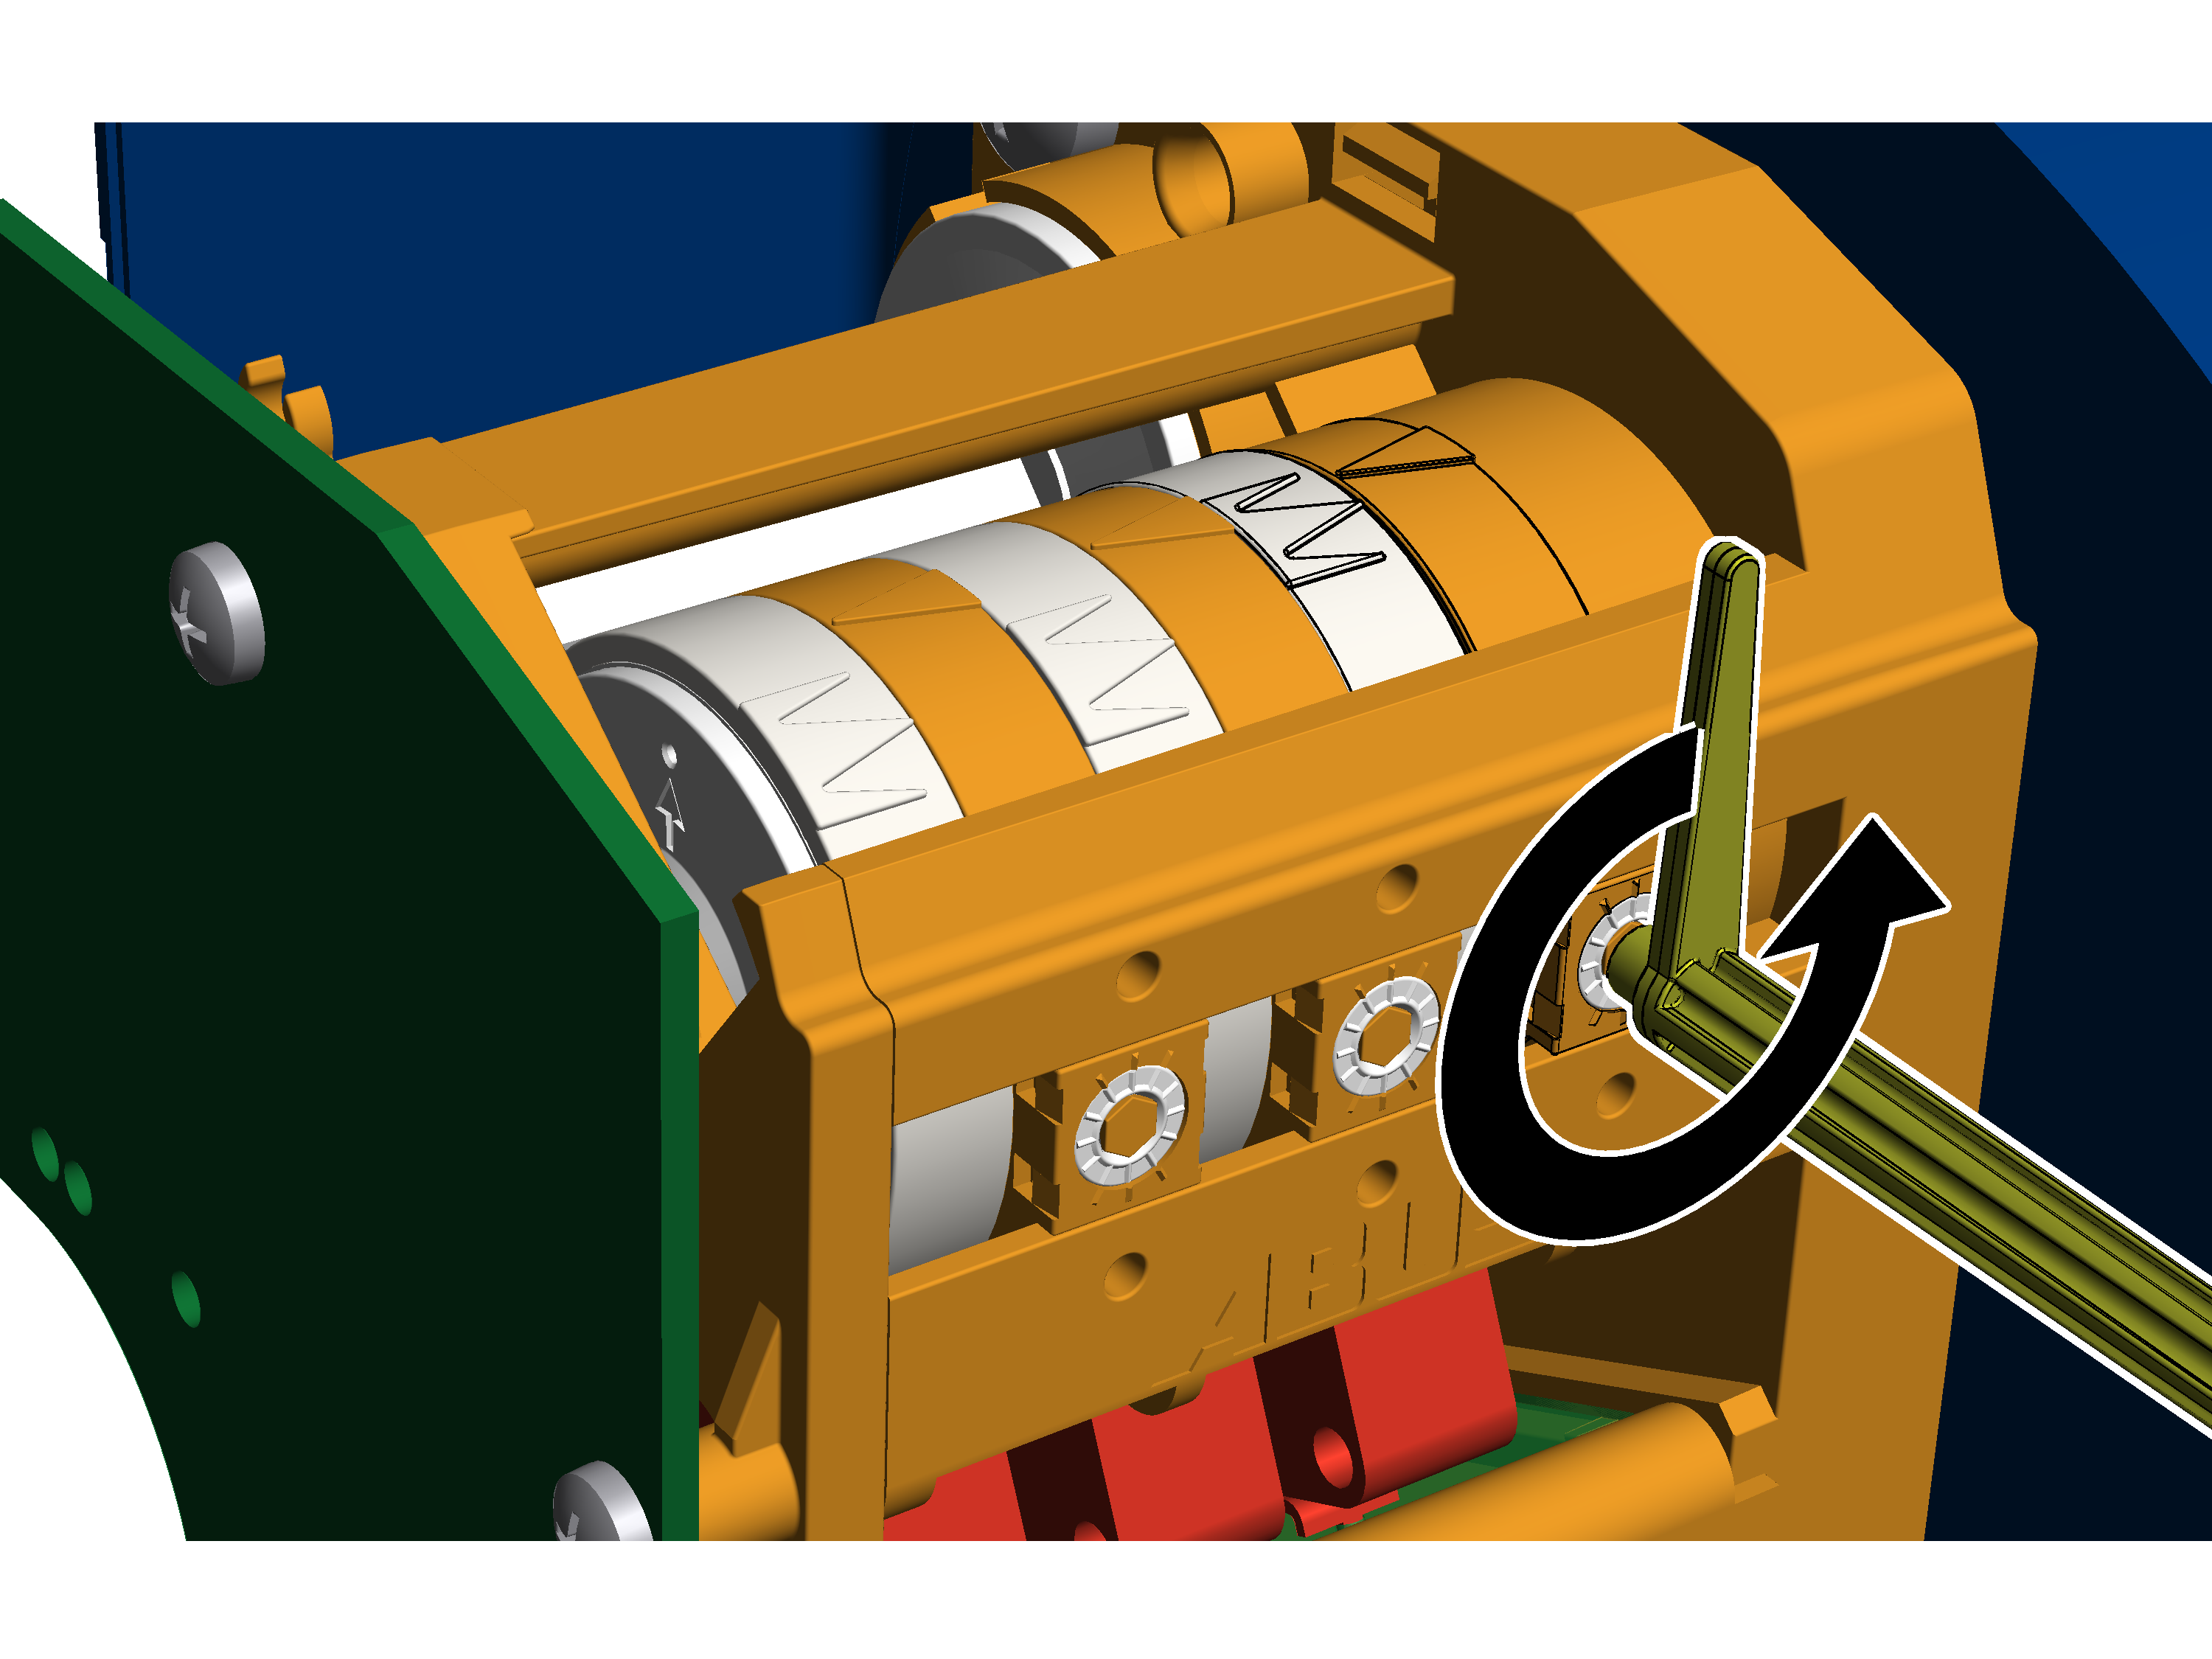
- Otočte stavěcí šroub o tři čtvrtě otáčky doleva.
- Mikrospínač opět spíná, hlavní stykač opět zapíná.
- Najeďte nosným hákem kousek dolů.
- Otočte stavěcí šroub o tři čtvrtě otáčky zpět doprava.
Najetí spínacího bodu horního omezovače zdvihu
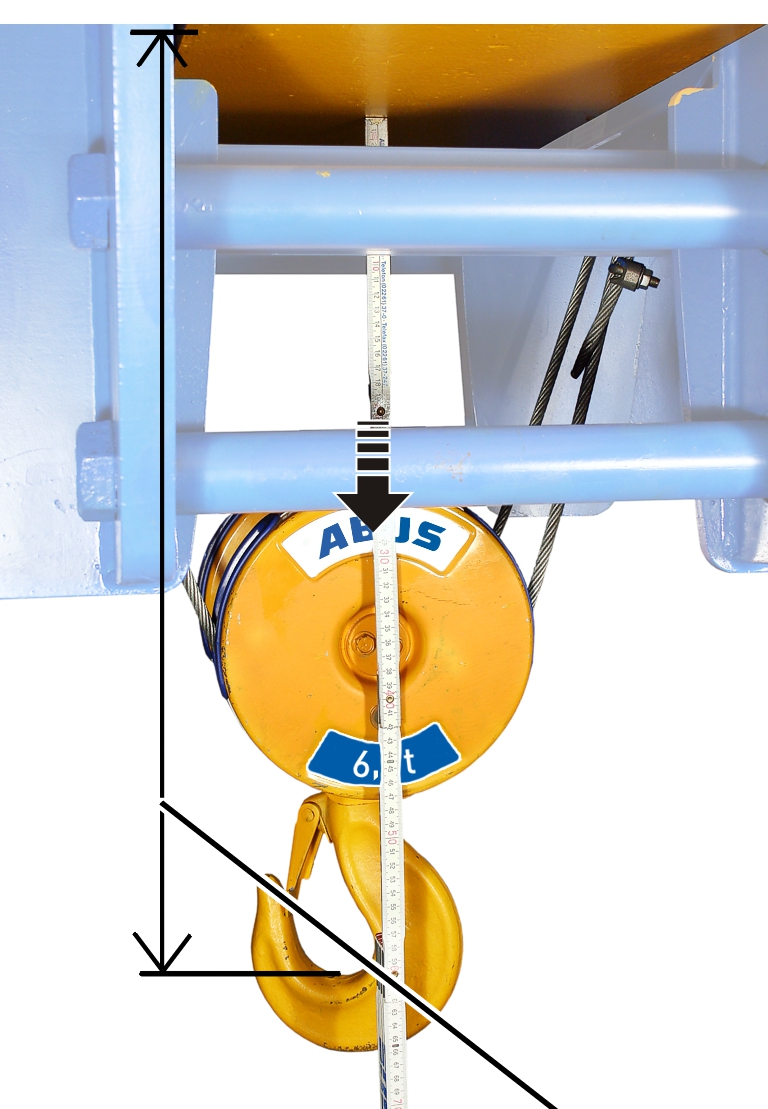
- Jeďte nosným hákem nahoru až po rozměr A2, B2 nebo C2.
Nastavení horního omezovače zdvihu
Horní omezovač zdvihu se nastaví prostředním stavěcím šroubem.
bílý ukazatel vačkového kroužkuoranžový ukazatel
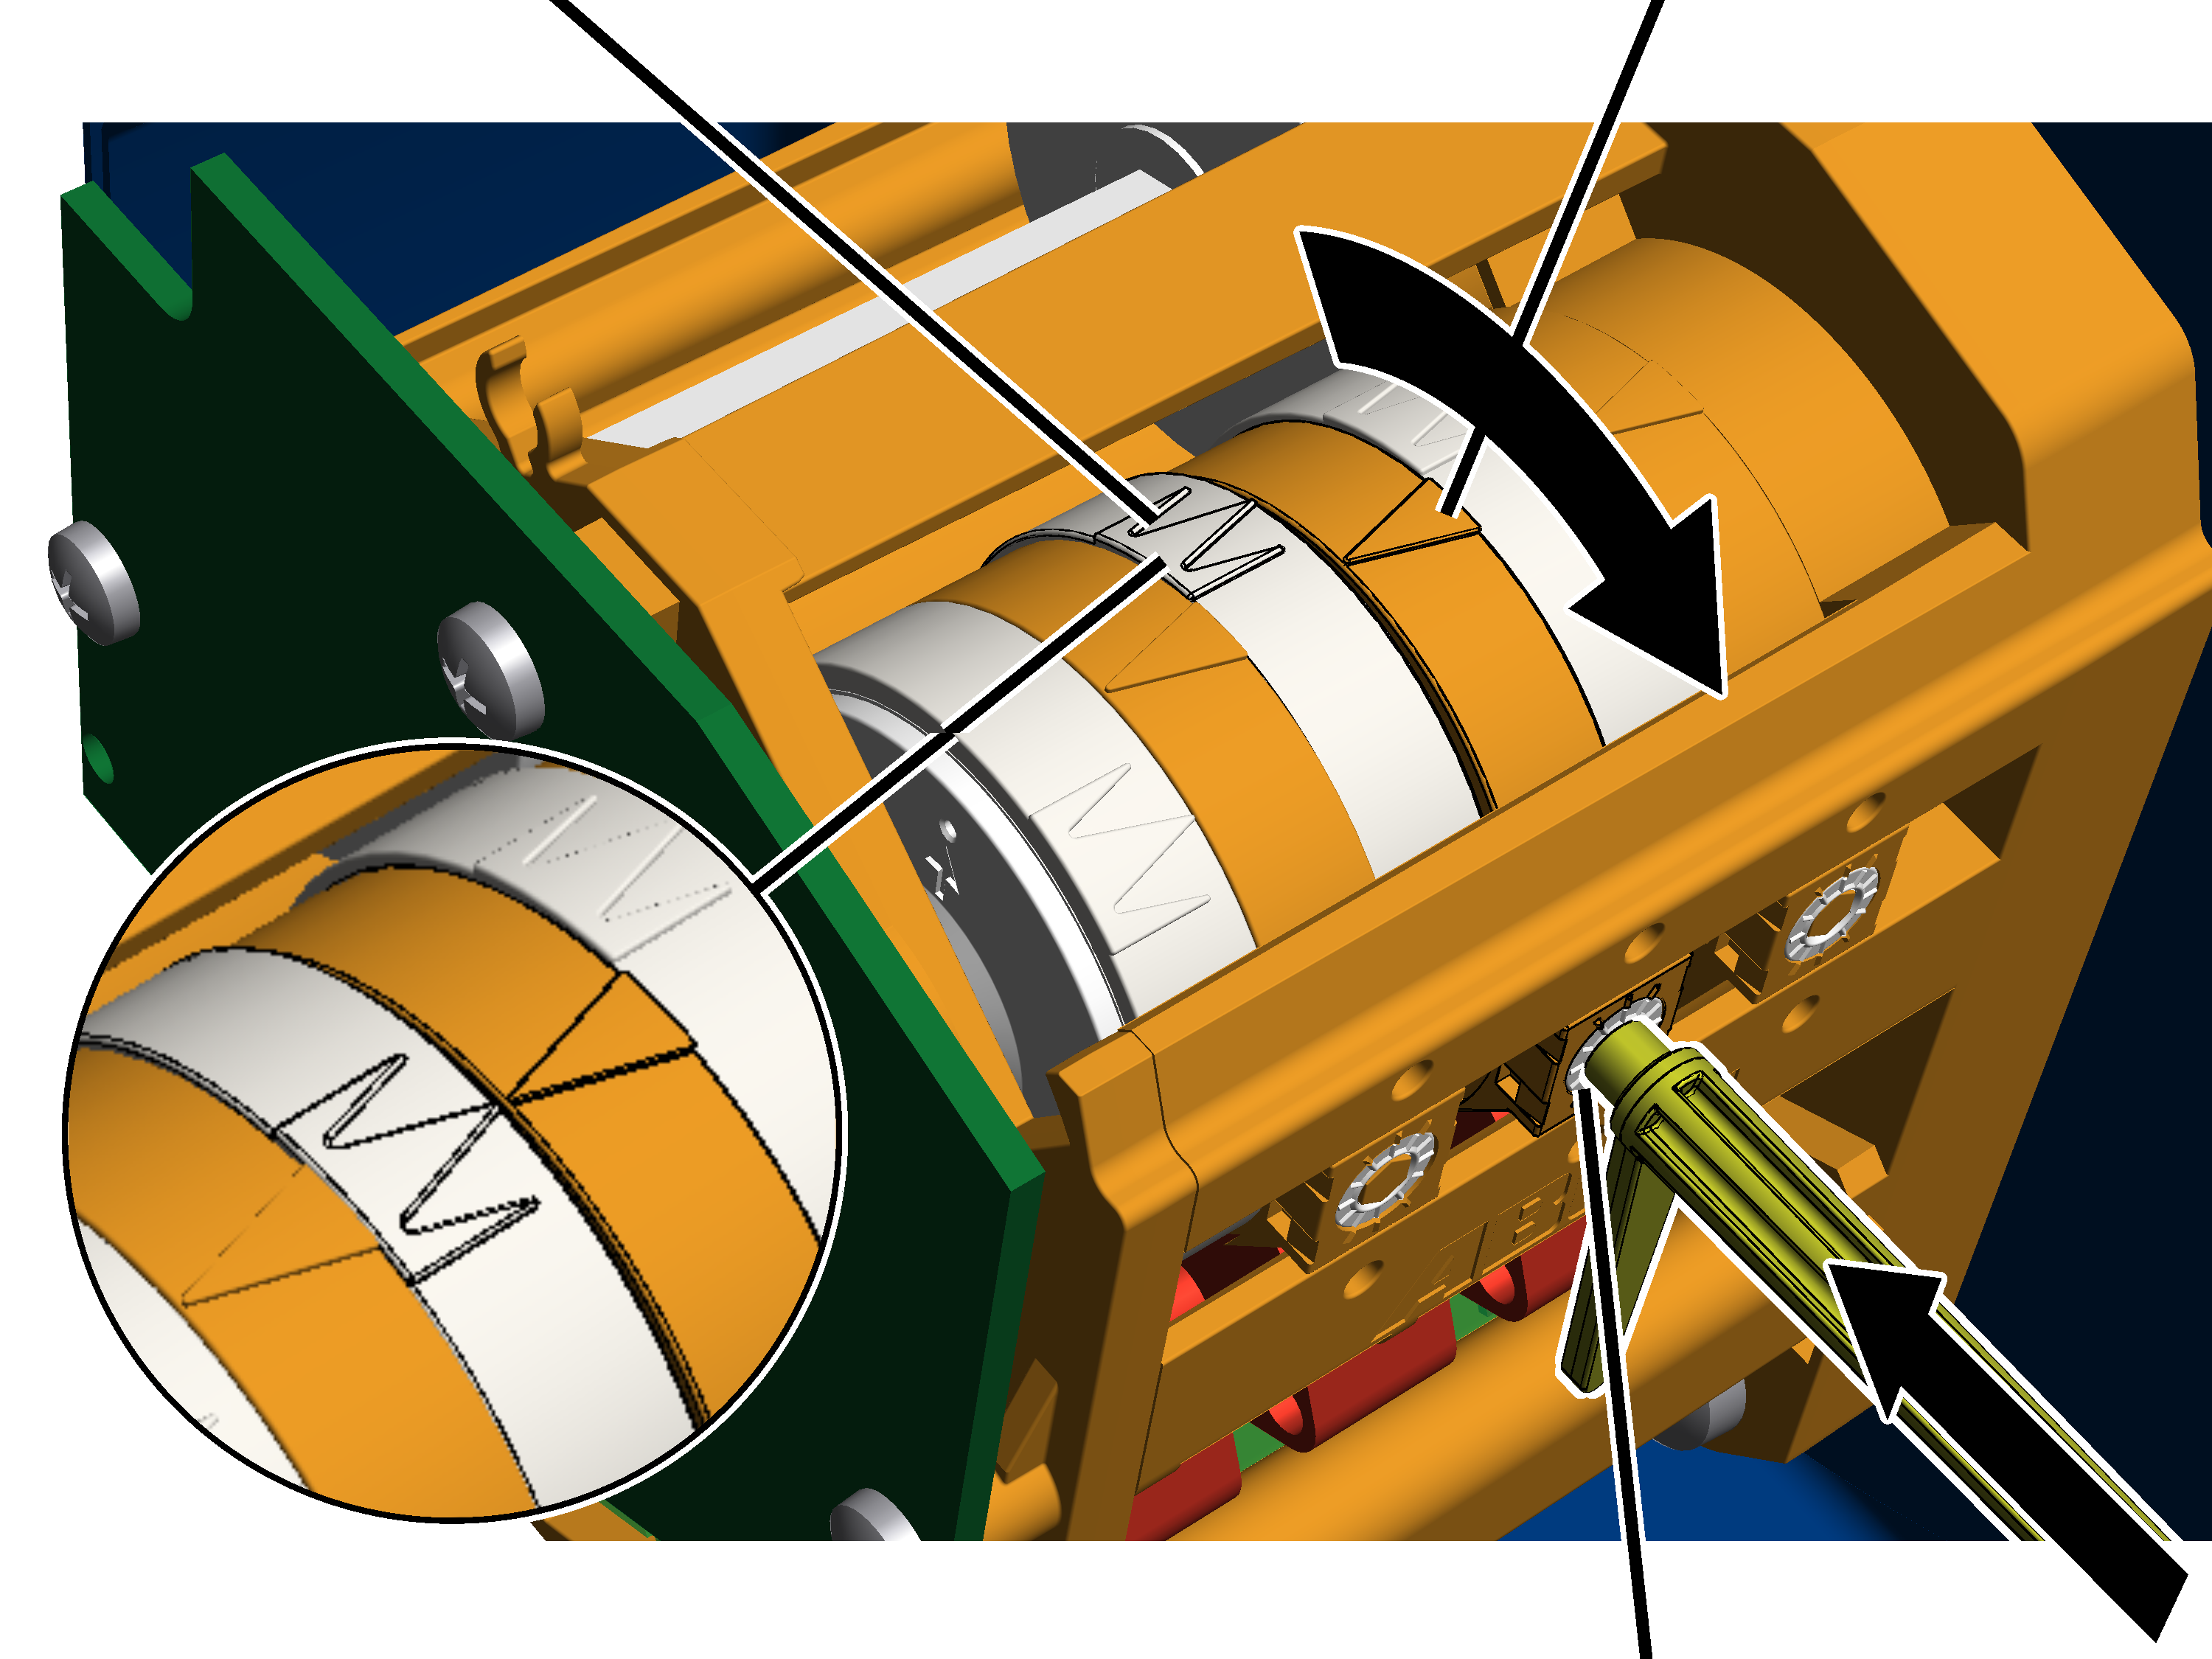
- Odeberte seřizovací klíč. Je upevněn na dvou úchytech na mezním vypínači převodovky.
Alternativně lze použít i imbusový šroubovák velikost 3.0 (ideálně s otočným talířem).
Akušroubovák se NESMÍ použít.
- Seřizovací klíč zatlačte do stavěcího šroubu. Je nutné ho do stavěcího šroubu tlačit lehkým tlakem.
- Je-li to nutné: stavěcím šroubem otáčejte tak dlouho, dokud bílý ukazatel vačkového kroužku nestojí vlevo od oranžového ukazatele. Nesmí být vpravo od oranžového ukazatele nebo přesně na oranžovém ukazateli.
Prostřední bílá šipka znázorňuje přesnou polohu spínacího bodu, obě bílé šipky vlevo a vpravo ukazují začátek a konec fáze spínání (spínací hystereze).
- Otáčejte stavěcím šroubem tak, aby se bílý ukazatel vačkového kroužku otáček ve směru otáčení hodinových ručiček. Pokračujte v otáčení, až bílý ukazatel stojí přesně na oranžovém ukazateli a je slyšet cvaknutí.
- Otáčením vpravo se posune spínací bod dolů.
- Otáčením vlevo se posune spínací bod nahoru.
- Spínací bod pro nejvyšší polohu háku je nyní nastaven.
Na tomto spínacím bodu zůstane nosný hák v normálním provozu stát, poté co před tím zabrzdil. Brzdnou dráhu v dalším kroku automaticky vypočítá ABUControl.
Pouze u mezního vypínače převodovky ‚Kübler‘
Nastavení záložního omezovače
Záložní omezovač se nastavuje nejzadnějším stavěcím šroubem.
spínací vačkamikrospínač
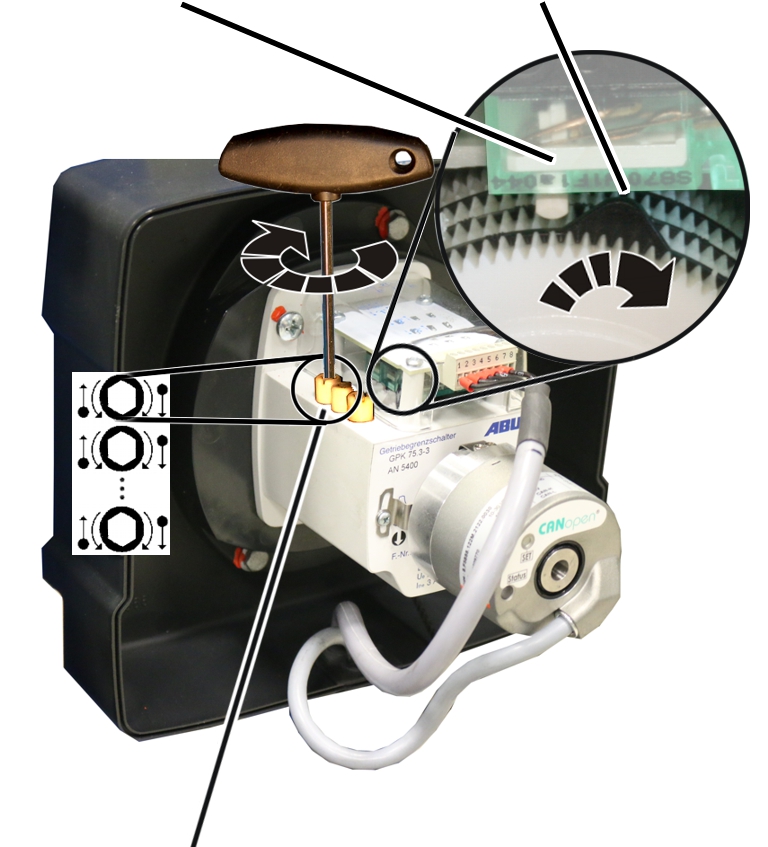
- V případě nutnosti: Stavěcí šroub otáčejte, dokud se spínací vačka nenachází vlevo od mikrospínače. Nesmí být vpravo od mikrospínače nebo přesně na mikrospínači.
- Stavěcí šroub otáčejte doprava, až spínací vačka ve směru otáčení hodinových ručiček tlačí proti mikrospínači a je slyšet kliknutí.
- ABUControl provede vypnutí.
- Spínací bod pro záložní omezovač je nyní nastaven.
V tomto spínacím bodě vypne ABUControl hlavní stykač jeřábu. Tento spínací bod se uvede v činnost pouze tehdy, pokud horní omezovač zdvihu nesepnul (např. protože je defektní).
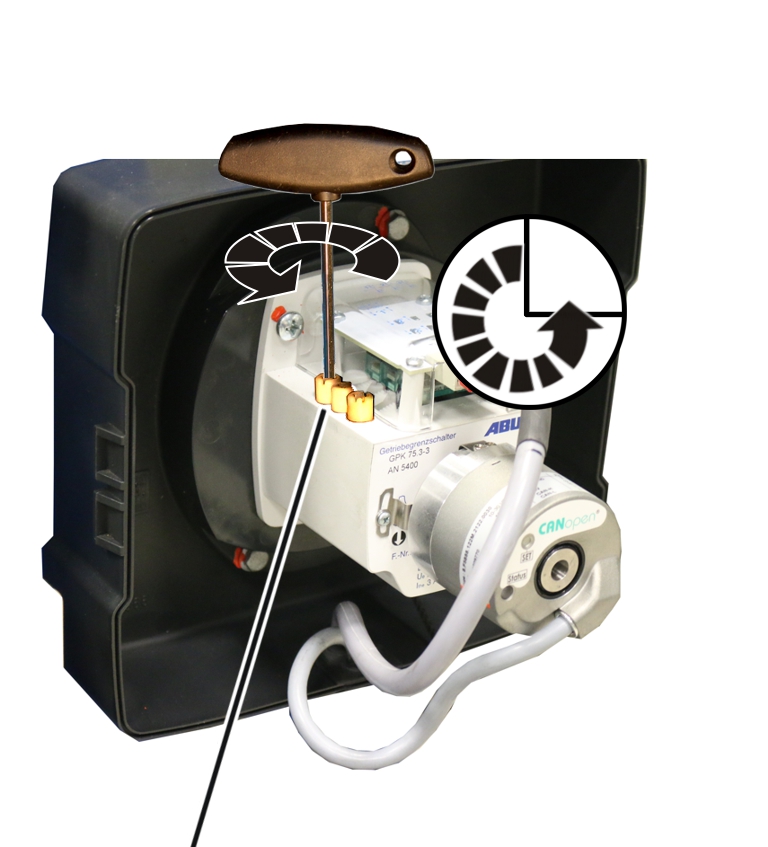
- Otočte stavěcí šroub o tři čtvrtě otáčky doleva.
- Mikrospínač opět spíná, ABUControl opět zapíná.
- Najeďte nosným hákem kousek dolů.
- Otočte stavěcí šroub o tři čtvrtě otáčky zpět doprava.
Najetí spínacího bodu horního omezovače zdvihu
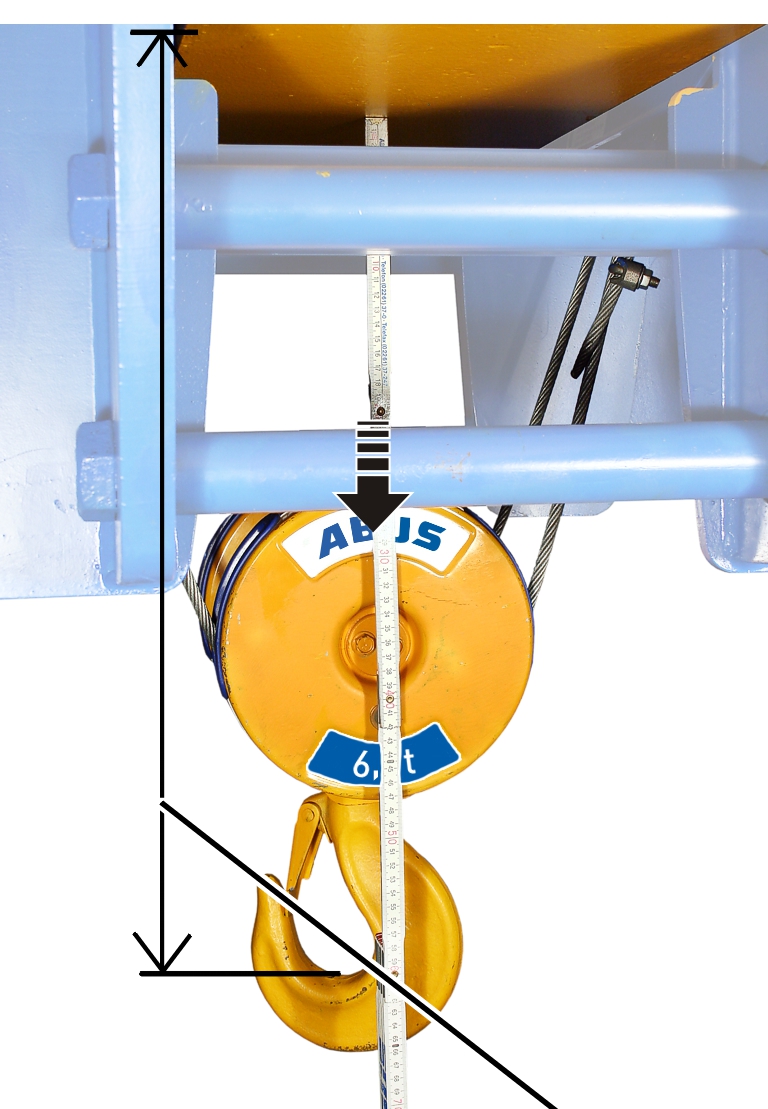
- Jeďte nosným hákem nahoru až po rozměr A2, B2 nebo C2.
Nastavení horního omezovače zdvihu
Horní omezovač zdvihu se nastaví druhým stavěcím šroubem odzadu.
stavěcí šroub
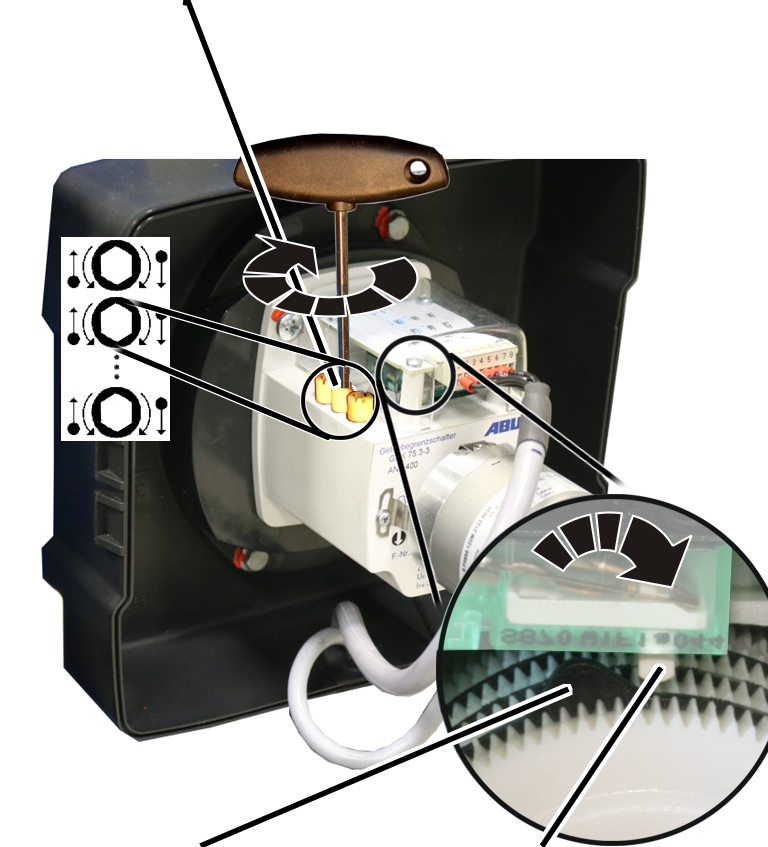
- V případě nutnosti: Stavěcí šroub otáčejte, dokud se spínací vačka nenachází vlevo od mikrospínače. Nesmí být vpravo od mikrospínače nebo přesně na mikrospínači.
- Stavěcí šroub otáčejte doprava, až spínací vačka ve směru otáčení hodinových ručiček tlačí proti mikrospínači a je slyšet kliknutí.
- Spínací bod pro nejvyšší polohu háku je nyní nastaven. Na tomto spínacím bodu zůstane nosný hák v normálním provozu stát, poté co před tím zabrzdil. Brzdnou dráhu v dalším kroku automaticky vypočítá ABUControl.
Výpočet brzdné dráhy
V normálním provozu nosný hák zpomalí na pomalou rychlost zdvihu, než zůstane stát v nejvyšší poloze háku.
Brzdnou dráhu automaticky vypočítá ABUControl.
- Jeďte s nosným hákem bez břemene několik metrů dolů.
- Jeďte nosným hákem rychlou rychlostí zdvihu nahoru.
- V nejvyšší poloze háku zůstane nosný hák stát.
Podle toho, jak byl spínací bod před tím změněn, se může stát, že nosný hák jede až do spínacího bodu rychlou rychlostí zdvihu a potom zůstane najednou stát nebo že nosný hák zpomalí dříve, než je nutné, a jede delší kus pouze pomalou rychlostí zdvihu.
Kdyby musel jet nosný hák velmi dlouho pomalou rychlostí zdvihu, lze ručně změnit koncovou polohu brzdné fáze. Viz „Dočasná změna koncové polohy brzdné fáze pohonu zdvihu“.
- ABUControl automaticky uloží nový spínací bod nejvyšší polohy háku a nyní automaticky vypočítá potřebnou brzdnou dráhu.
Při dalším najetí spínacího bodu:
- Nosný hák zpomalí (v závislosti na aktuální rychlosti zdvihu) krátce před nejvyšší polohou háku na pomalou rychlost zdvihu.
- Bezprostředně před spínacím bodem nosný hák pokračuje v jízdě už jenom pomalou rychlostí zdvihu.
- Na spínacím bodu zůstane nosný hák stát.
Kontrola nastavení
- Najeďte nosným hákem dolů.
- Při pomalé a rychlé rychlosti zdvihu zvedejte nosný hák a kontrolujte, jestli zůstane stát na správné pozici.
Pouze u mezního vypínače převodovky ‚GGS‘
Zaplombování stavěcích šroubů
plomby
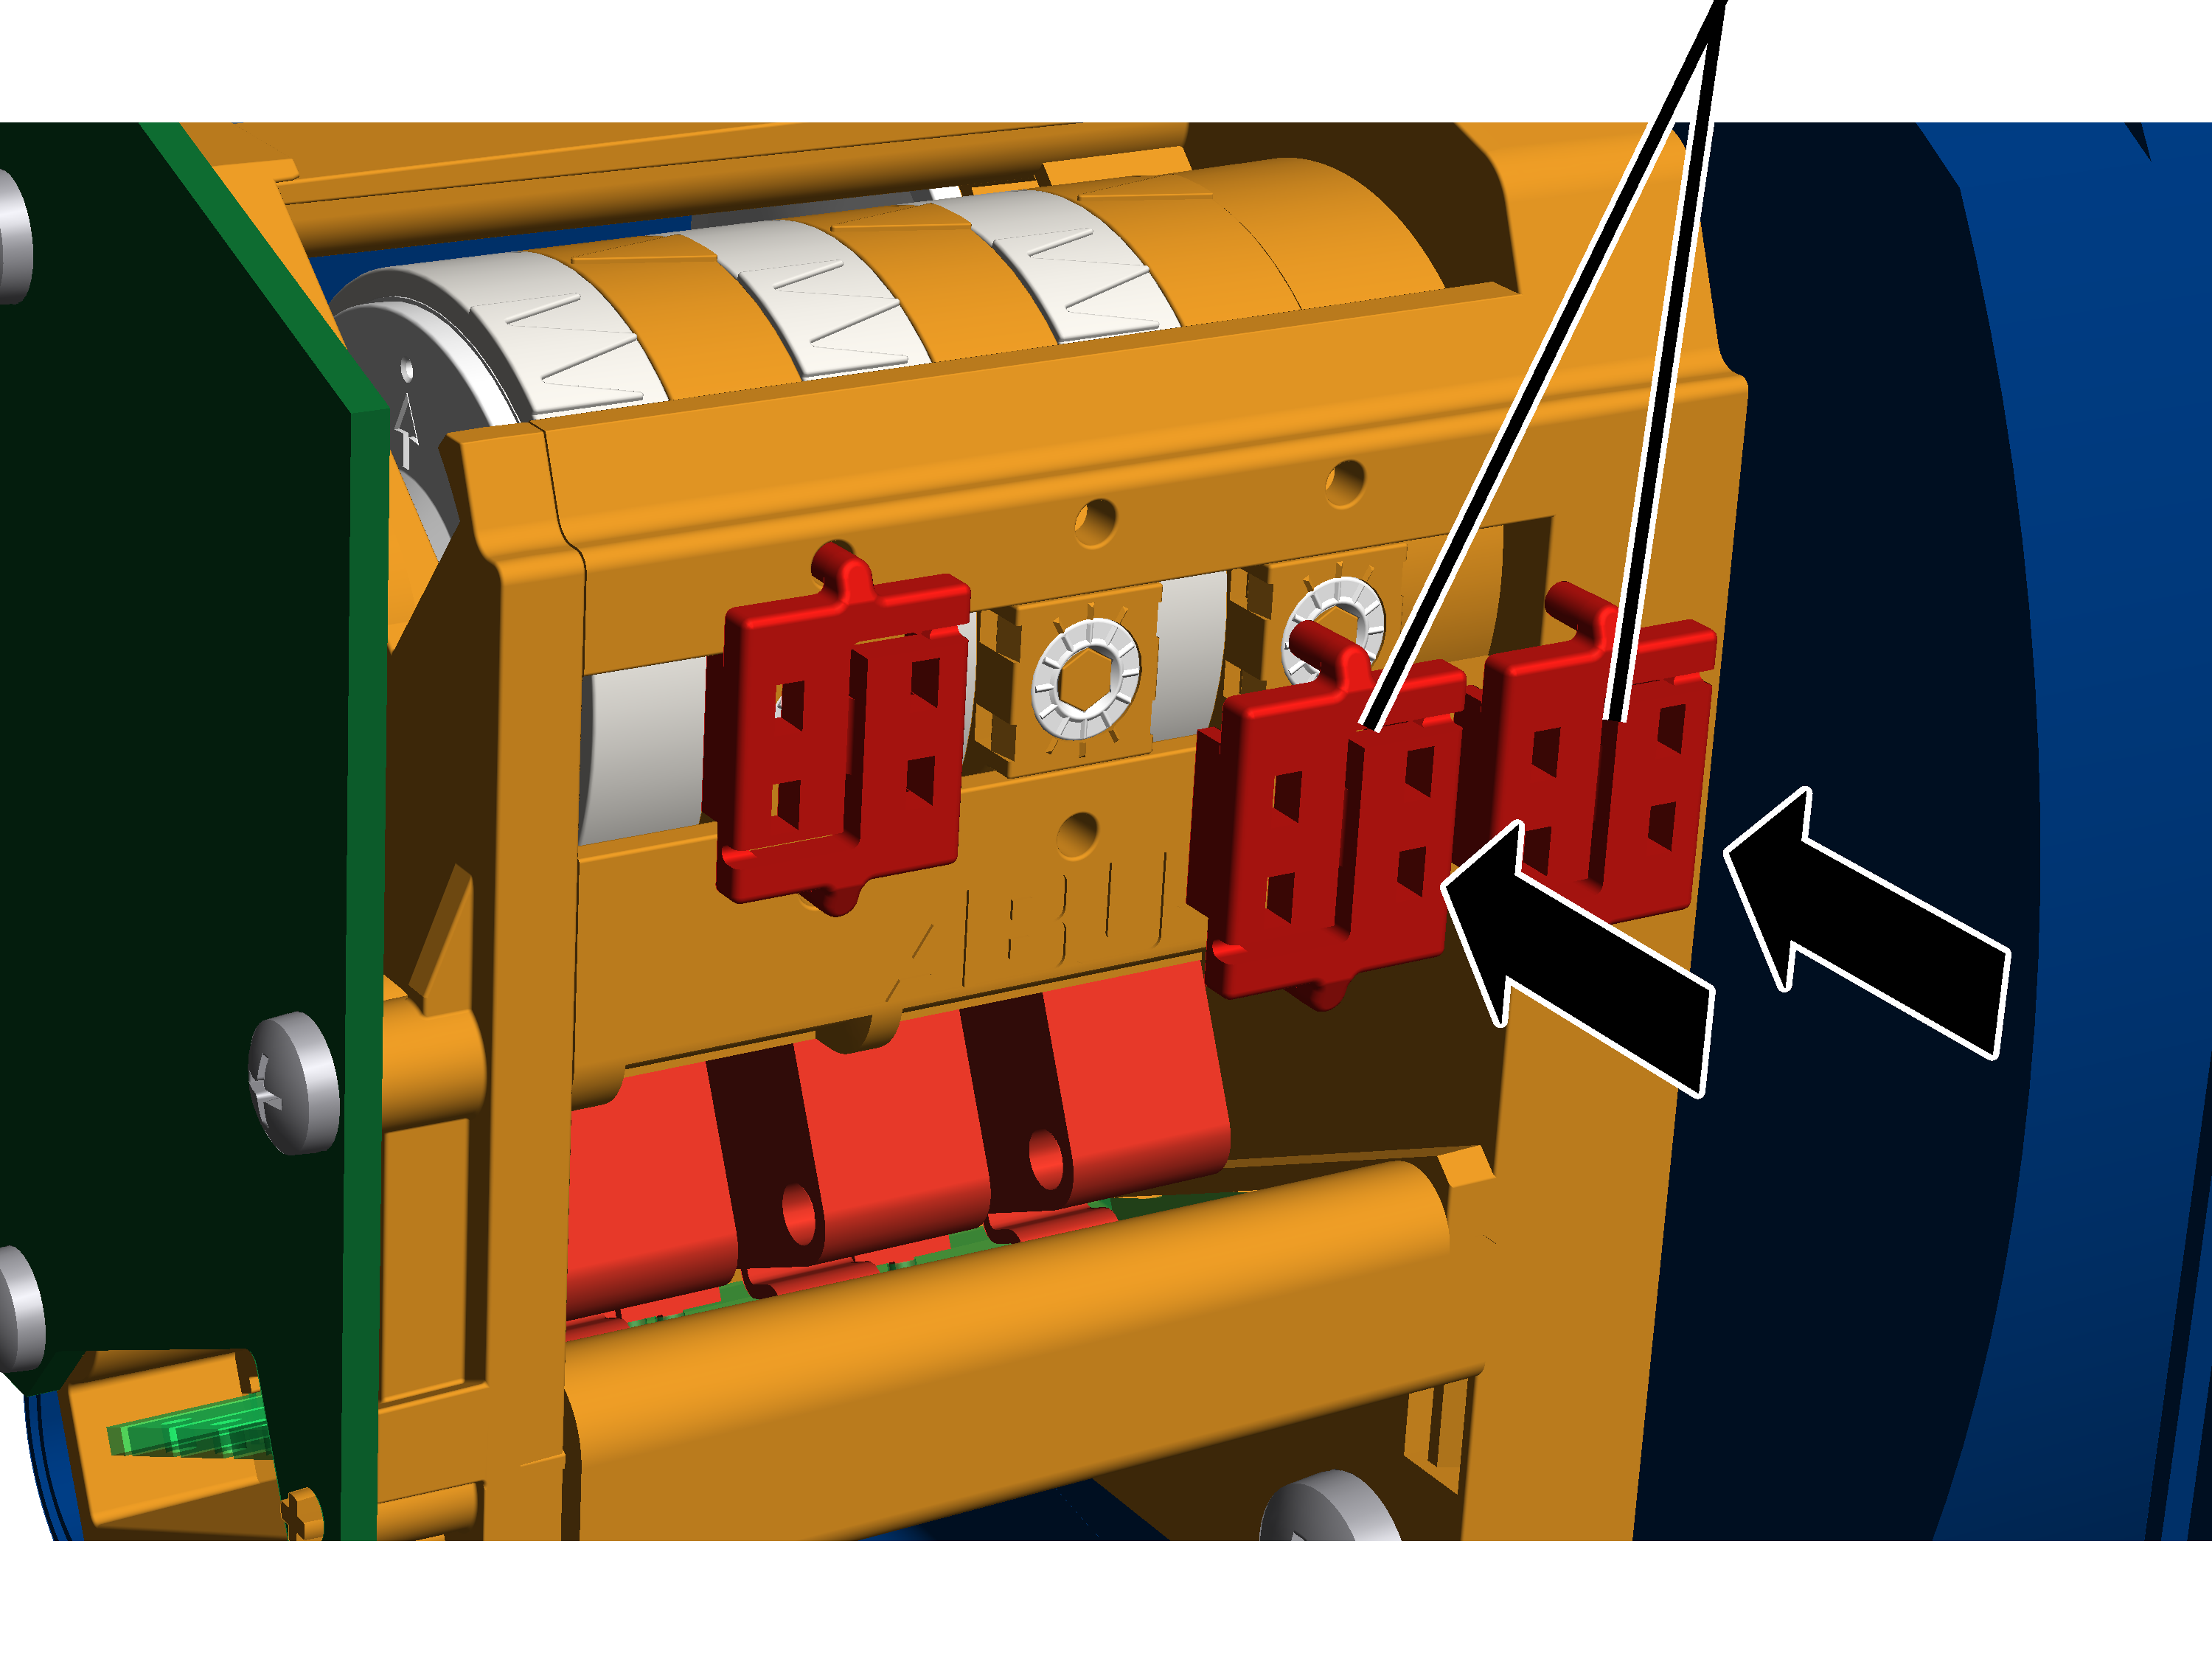
- Nasaďte na stavěcí šrouby plomby (2) a zatlačte je.
Dočasná změna koncové polohy brzdné fáze pohonu zdvihu
V normálním provozu začíná ABUControl krátce před spínacím bodem horního / dolního omezovače zdvihu s brzdnou fází pohonu zdvihu. V kterém bodě brzdná fáze začne, to vypočítá ABUControl pokaždé individuálně, v závislosti na aktuální rychlosti zdvihu. Jestliže nosný hák jede nahoru rychle, začíná brzdná fáze dříve. Jestliže jede nosný hák pomalu, začíná brzdná fáze později.
Bezprostředně před spínacím bodem omezovače zdvihu jede nosný hák už jenom pomalou rychlostí zdvihu a pokračuje pomalou rychlostí zdvihu tak dlouho, dokud se neuvede v činnost spínací bod a nosný hák tak zůstane stát. V normálním případě je to pouze krátký kus (několik centimetrů).
Jestliže se ale například spínací bod na mezním vypínači zdvihu změnil, nezná ještě ABUControl novou koncovou polohu a nový začátek brzdné fáze. Proto se může stát, že nosný hák jede velmi daleko (jestliže se spínací bod výrazně změnil) pouze pomalou rychlostí.
V takových případech lze bod, v němž nosný hák jede už jen pomalou rychlostí zdvihu (konec brzdné fáze), dočasně změnit. Jakmile se uvede spínací bod omezovače zdvihu v činnost, tato manuální změna se přepíše, aby brzdná dráha opět končila bezprostředně před spínacím bodem omezovače zdvihu.
Zde popsaný postup změní pouze (v KranOS) dočasně koncovou polohu brzdné fáze jednotky ABUControl. Nezmění se tím spínací body omezovače zdvihu.
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]).
Vyvolání nastavení omezovače zdvihu
Přehled: Navigace v KranOS |
|---|
Uživatel ‚SERVICE’ 🡪 „Zdvihací ústrojí“ 🡪 „Kalibrace zdvihací ústrojí“ |
- Přihlaste se do KranOS jako uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V hlavním menu vyberte požadované zdvihací ústrojí (např. zdvihací ústrojí 1).
- Objeví se okno pro požadované zdvihací ústrojí.
- V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Kalibrace zdvihací ústrojí“.
Nastavení délky lana
vstupní pole délka lana „Omezovač zdvihu horní pohon 1“vstupní pole délka lana „Omezovač zdvihu dolní pohon 1“
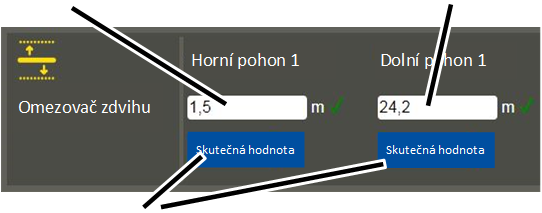
- Objeví se okno „Kalibrace zdvihací ústrojí“.
- Ve vstupních polích zadejte délku lana, při níž má nosný hák zůstat stát (skončit brzdná fáze).
nebo
Najeďte nosným hákem do požadované polohy a klikněte na tlačítko „Skutečná hodnota“ pod příslušným vstupním polem.
- Ve vstupních polích se zadá délka lana (délka odvinutého lana mezi lanovým bubnem a pevným bodem). Nezadává se poloha háku.
- Délku lana je nutné pro pohon 1 a pohon 2 (u dvojitého zdvihacího ústrojí) zadávat zvlášť.
- Klikněte na tlačítko „Psát do PLC“.
- Nastavené hodnoty se uloží.
Při zvedání a spouštění:
- ABUControl začíná krátce před nastavenými hodnotami s brzdnou fází pohonu zdvihu. Ve kterých bodech brzdná fáze začne, to vypočítá ABUControl pokaždé individuálně, v závislosti na aktuální rychlosti zdvihu.
Při dalším najetí spínacího bodu horního/dolního omezovače zdvihu:
- Předchozí nastavení se přepíše.
- ABUControl nyní zpomaluje pohon zdvihu opět tak, aby nosný hák jel bezprostředně před spínacím bodem omezovače zdvihu už jenom pomalou rychlostí zdvihu.
Přepínání mezi rádiovým ovládáním a závěsným ovladačem
Jestliže je jeřáb kromě rádiového ovládání vybaven ještě pojízdným ovládáním se závěsným ovladačem, lze v případě potřeby (např. když není rádiový vysílač k dispozici) použít závěsný ovladač.
K tomu účelu je nutné ve stykačové skříni jeřábu přepojit některé zdířkové lišty.
Upozornění:
Při použití závěsného ovladače je automaticky aktivován plynulý profil pohybu. Tento profil nelze v systému KranOS změnit. Profil pohybu nastavený v systému KranOS platí pouze pro ovládání pomocí rádiového ovládání.
Sejmutí spojky z přijímače
zdířková lišta X2
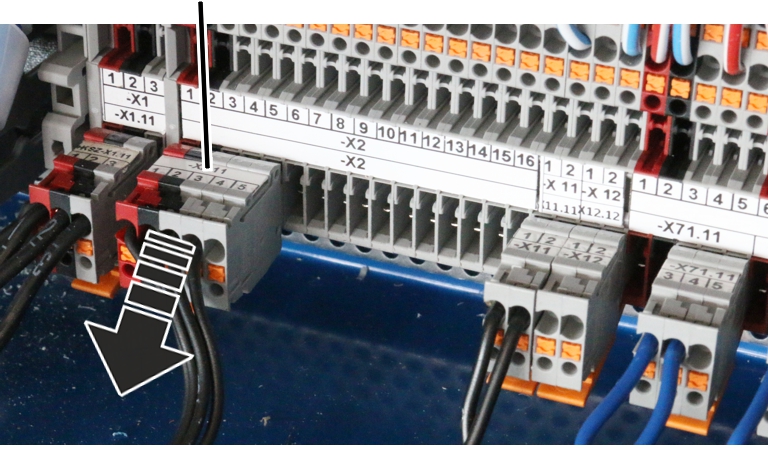
- Otevřete stykačovou skříň jeřábu.
- Najděte zdířkovou lištu X2.
- Zdířkovou lištu sejměte.
Zasunutí spojky ze závěsného ovladače
Zdířkové lišty ze závěsného ovladače jsou již zavedeny do stykačové skříně jeřábu a tam připraveny.
zdířková lišta X2 12
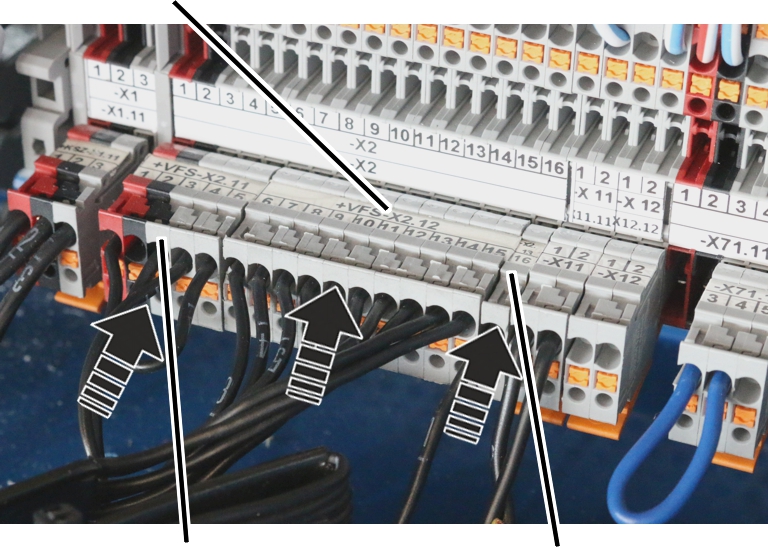
- Zasuňte zdířkovou lištu ze závěsného ovladače:
- zdířková lišta X2.11 (svorka 1 až 5)
- zdířková lišta X2.12 (svorka 6 až 15)
- zdířková lišta X2.13 (svorka 16 až 27. V závislosti na vybavení jsou k dispozici pouze některé nebo ne všechny zde popsané svorky)
- zdířková lišta X2.14 (svorka 28 až 38. V závislosti na vybavení jsou k dispozici pouze některé nebo ne všechny zde popsané svorky nebo zdířková lišta kompletně odpadá)
Výměna lana
V tomto oddíle jsou popsány pracovní kroky, které je nutné provést při výměně lana na lanovém kladkostroji s jednotkou ABUControl. Pracovní kroky, které je nutné provést na lanovém kladkostroji, jsou popsány v produktové příručce lanového kladkostroje.
Obrázky znázorňují pracovní postup na lanovém kladkostroji GM modular. Postup na jiných lanových kladkostrojích se výrazně neliší.
Příprava na výměnu lana
- Najeďte nosným hákem pod horní rozmezí mezního vypínače. Spínací bod horního omezovače zdvihu NESMÍ být aktivován.
- Změřte polohu nosného háku a zaznamenejte ji.
Díky tomu může nastavení mezního vypínače zdvihu v mnoha případech odpadnout.
Pouze u ABUControl se stykačovým ovládáním nebo u dvojitého zdvihacího ústrojí
Aby bylo možné lano z lanového bubnu motoricky odvíjet, je nutné demontovat mezní vypínač zdvihu. Jinak lanový buben zastaví v nejnižší poloze háku.
Sejmutí mezního vypínače zdvihu
Obrázky znázorňují mezní vypínač převodovky ‚GPK‘. Postup u mezního vypínače převodovky ‚GGS‘ se výrazně neliší.
mezní vypínač zdvihučep na lanovém bubnu
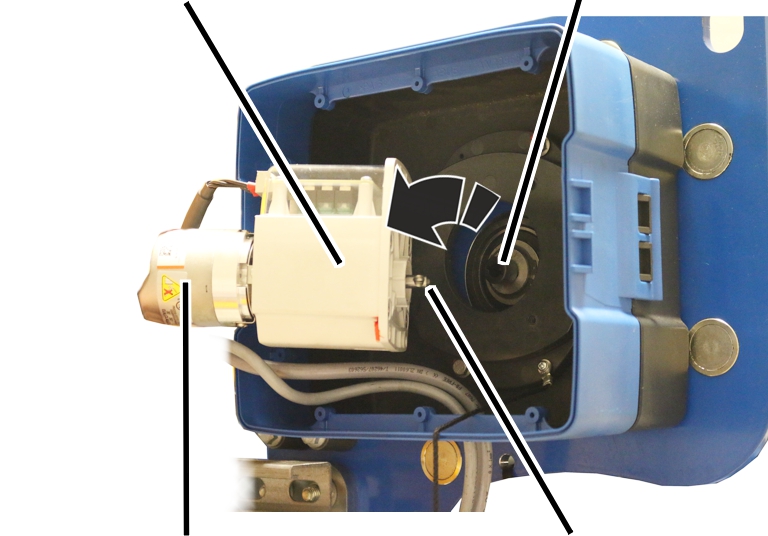
- Otevřete kryt mezního vypínače zdvihu.
- Vyšroubujte šrouby (2x).
- Stáhněte mezní vypínač zdvihu.
- Hřídel mezního vypínače zdvihu ponechejte v pozici a neotáčejte ho.
Díky tomu může nastavení mezního vypínače zdvihu po výměně lana v mnoha případech odpadnout.
Jestliže se hřídel nedopatřením přetočí, zobrazí se hlášení „F_ _ 34 Výměna lana: Otočný snímač 1 není demontován“ nebo „F_ _ 33 Výměna lana: Otočný snímač 2 není demontován“.
- Mezní vypínač zdvihu zajistěte, aby nespadl dolů nebo nevisel na připojovacích vedeních.
Pouze u lanového kladkostroje s prvkem ke sledování úhlu lana
Tato část platí pouze tehdy, je-li na lanovém kladkostroji namontován sklonoměr na prvku ke sledování úhlu lana. To je případ lanového kladkostroje D s lanováním 4/2 nebo 8/2 a lanového kladkostroje Z se sklonoměrem. U jiných provedení lanových kladkostrojů se sklonoměrem bez prvku ke sledování úhlu lana tuto část přeskočte.
- Před výměnou lana demontujte sklonoměr. Viz „Příprava prvku ke sledování úhlu lana“ v kapitole „Montáž a připojení sklonoměru““.
- Poté vyjměte lano z prvku ke sledování úhlu lana.
Tím se zabrání poškození prvku ke sledování úhlu lana při výměně lana.
- V případě potřeby prvek ke sledování úhlu lana vyčistěte.
Sklonoměr může být znečištěn mazivem z lana.
Je-li při výměně lana použita spojovací punčocha, měl by být prvek ke sledování úhlu lana přesto demontován, aby se předešlo jeho poškození.
Aktivace výměny lana na jednotce ABUControl
Výměnu lana u systému ABUControl je nutné aktivovat pomocí zásuvné spojky v stykačové skříni ovládání kočky nebo v systému KranOS. To je rovněž nutné v případě demontáže mezního vypínače zdvihu (nutné pouze u stykačového ovládání nebo u dvojitého zdvihacího ústrojí), aby bylo možné buben lana pohánět motorem.
Buďto aktivujte výměnu lana spojkou:
kolíková lišta k parkování
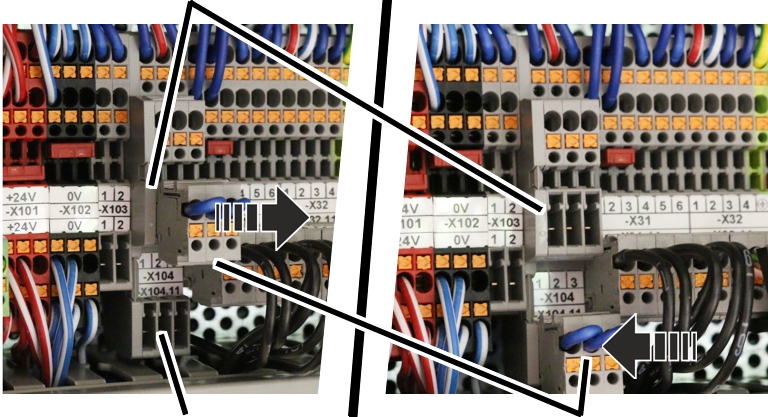
- Otevřete ovládání kočky.
- Najděte kolíkovou svorkovnici -X104.
- Spojku stáhněte z parkovací polohy (horní kolíková lišta).
- Nasaďte spojku na dolní kolíkovou lištu.
- Výměna lana je aktivována. Lanový buben může nyní běžet motoricky, aniž by jednotka ABUControl obdržela signál od otočného snímače absolutních hodnot.
- Zobrazí se hlášení „F_ _ 28: Výměna lana aktivní“.
- Celkové hodnoty opotřebení pro výpočet dosažení nepřípustného opotřebení se vymažou, aby výpočet pro nové lano začal od začátku.
- Rychlost jízdy jeřábu a jízdy kočky je omezena na pomalou rychlost.
- Při jízdě jeřábu a kočky zaznívá klakson v sekundových intervalech.
Nebo aktivujte výměnu lana prostřednictvím rozhraní KranOS:
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]).
Přehled: Navigace v KranOS |
|---|
Uživatel ‚SERVICE’ 🡪 „Zdvihací ústrojí“ |
- Přihlaste se do KranOS jako uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V hlavním menu vyberte požadované zdvihací ústrojí (např. zdvihací ústrojí 1).
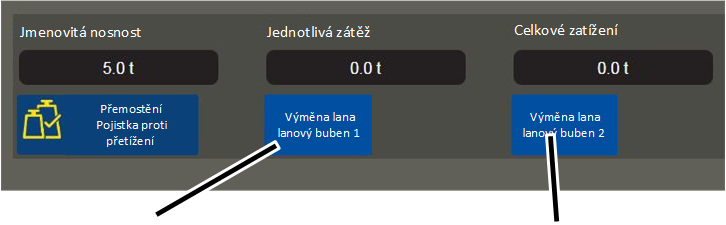
- Objeví se okno pro požadované zdvihací ústrojí.
- Klikněte na tlačítko „Výměna lana lanový buben 1“.
- Tlačítko se podbarví zeleně.
- Výměna lana je aktivována. Lanový buben může nyní běžet motoricky, aniž by jednotka ABUControl obdržela signál od otočného snímače absolutních hodnot.
- Zobrazí se hlášení „F_ _ 28: Výměna lana aktivní“.
- Celkové hodnoty opotřebení pro výpočet dosažení nepřípustného opotřebení se vymažou, aby výpočet pro nové lano začal od začátku.
- Rychlost jízdy jeřábu a jízdy kočky je omezena na pomalou rychlost.
- Při jízdě jeřábu a kočky zaznívá klakson v sekundových intervalech.
Pouze u dvojitého zdvihacího ústrojí
Aby bylo možné vyměnit lana u dvojitého zdvihacího ústrojí, musí být možné ovládat pohon zdvihu 1 a pohon zdvihu 2 samostatně.
Aktivace výměny lana spojkou:
- Spojku stáhněte z parkovací polohy (horní kolíková lišta).
- Nasaďte spojku na dolní kolíkovou lištu:
- Spojka v levé poloze (kontakty 1, 2 a 3): Lanový buben na pohonu zdvihu 1 lze ovládat.
- Spojka v pravé poloze (kontakty 2, 3 a 4): Lanový buben na pohonu zdvihu 2 lze ovládat.
Aktivace výměny lana prostřednictvím rozhraní KranOS:
- V okně pro požadované zdvihací ústrojí klikněte na příslušné tlačítko:
- „Výměna lana lanový buben 1“: Tlačítko „Výměna lana lanový buben 1“ se podbarví zeleně. Lanový buben na pohonu zdvihu 1 lze ovládat.
- „Výměna lana lanový buben 2“: Tlačítko „Výměna lana lanový buben 2“ se podbarví zeleně. Lanový buben na pohonu zdvihu 2 lze ovládat.
Výměna lana
- Nechejte lano motorem vyběhnout z lanového bubnu.
- Vyměňte lano. Viz produktová příručka lanového kladkostroje.
Pouze u ABUControl se stykačovým ovládáním nebo u dvojitého zdvihacího ústrojí
Montáž mezního vypínače zdvihu
- Najeďte nosným hákem do polohy, kterou jste si před tím poznačili.
- Mezní vypínač zdvihu nasaďte na čep na lanovém bubnu.
- Mezní vypínač zdvihu pevně přišroubujte.
- Zkontrolujte polohy spínacích bodů.
Pouze u lanového kladkostroje s prvkem ke sledování úhlu lana
Montáž prvku ke sledování úhlu lana
- Namontujte prvek ke sledování úhlu lana. Viz „Montáž a připojení sklonoměru““.
Vypnutí výměny lana
Jakmile bylo lano vyměněno:
- Na kolíkové svorkovnici -X104 vytáhněte spojku z dolní kolíkové lišty a zasuňte do parkovací polohy (horní kolíková lišta).
nebo
Klikněte na tlačítko „Výměna lana lanový buben 1“.
- Výměna lana je vypnutá.
- Tlačítko již není podbarvené zeleně.
- Stiskněte tlačítko nouzového zastavení nebo klakson, abyste potvrdili hlášení „F_ _ 28: Výměna lana aktivní“.
Jestliže jsou spínací body posunuté:
V normálním případě může nastavení mezního vypínače zdvihu po výměně lana v mnoha případech odpadnout, protože poloha nosného háku byla před tím změřena a následně opět najeta. Ve speciálních případech (např. jestliže bylo lano silně poškozeno nebo nesprávně navinuto na lanovém bubnu) se může stát, že spínací body je nutné nově nastavit.
- Proveďte nové nastavení pro dolní omezovač zdvihu, horní omezovač zdvihu a záložní omezovač.
Viz „Nastavení spínacích bodů pro záložní omezovač a horní omezovač zdvihu“.
Viz „Nastavení spínacího bodu pro dolní omezovač zdvihu“.
- Proveďte znovu referencování otočného snímače absolutních hodnot. Viz „Referencování otočného snímače absolutních hodnot“.
V případě, že je namontován sklonoměr:
Je-li namontován sklonoměr, je nutné jej znovu kalibrovat. Viz „Kalibrovat sklonoměr“.
Základní kalibrace snímače zátěže
Jestliže se vyměnila traverza s pevným bodem se snímačem zátěže nebo jednotlivý snímač zátěže na traverze s pevným bodem, je nutné provést novou kalibraci snímače zátěže. Tato kalibrace je základní postup a nemá nic společného s kalibrací systému měření zátěže se zvednutým zkušebním břemenem, nýbrž představuje základní referenční bod pro všechna měření zátěže. Při této základní kalibraci musí být snímač zátěže zcela nezatížený. Ani lano a spodní kladnice nesmí snímač zátěže zatěžovat, a proto je nutné je pro základní kalibraci demontovat.
Po základní kalibraci snímače zátěže je nutné znovu kalibrovat i nulovou zátěž a systém měření zátěže navíc znovu kalibrovat se zvednutým zkušebním břemenem.
U systému měření zátěže s měřicím čepem není nutná základní kalibrace měřicího čepu. Kalibrace systému měření zátěže se zvednutým zkušebním břemenem je ale nutná i u měřicího čepu.
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]).
Vyvolání kalibrace zdvihacího ústrojí
Přehled: Navigace v KranOS |
|---|
Uživatel ‚SERVICE’ 🡪 „Zdvihací ústrojí“ 🡪 „Kalibrace zdvihací ústrojí“ |
- Přihlaste se do KranOS jako uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V hlavním menu vyberte požadované zdvihací ústrojí (např. zdvihací ústrojí 1).
- Objeví se okno pro požadované zdvihací ústrojí.
- V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Kalibrace zdvihací ústrojí“.
Základní kalibrace snímače zátěže
Pro základní kalibraci je určena pravá část v okně „Kalibrace zdvihací ústrojí“. Tento pracovní krok je nutný pouze tehdy, jestliže došlo k výměně traverzy s pevným bodem nebo snímače zátěže.
Snímač zátěže musí být zcela nezatížený. Lano a spodní kladnice nesmí snímač zátěže zatěžovat. Proto je nutné demontovat lanovou kapsu z traverzy s pevným bodem. Traverza s pevným bodem se nesmí vzpříčit nebo být vystavena jinému mechanickému napětí.
- Objeví se okno „Kalibrace zdvihací ústrojí“.
- Klikněte na tlačítko „Kalibrovat snímač zátěže“.
- Objeví se dotazovací okno.
- Klikněte na tlačítko „Provést kalibraci“.
- Tlačítko „Kalibrovat snímač zátěže“ je zobrazeno šedě (neaktivní).
- Režim kalibrace je aktivován.
- Vypněte jeřáb síťovým odpojovačem nebo síťovým spínačem.
- Počkejte 60 s.
- Jeřáb opět zapněte.
- ABUControl se spustí znovu.
- Navíc se během nového spuštění kalibrace snímač zátěže.
Kalibrace systému měření zátěže se zvednutým zkušebním břemenem
Po základní kalibraci snímače zátěže je nutné znovu kalibrovat i nulovou zátěž a systém měření zátěže navíc znovu kalibrovat se zvednutým zkušebním břemenem.
- Proveďte novou kalibraci systému měření zátěže se zvednutým zkušebním břemenem. Viz „Kalibrace systému měření zátěže se zvednutým zkušebním břemenem“.
Zobrazení stavu os jeřábu
V rozhraní KranOS lze zobrazit informace o aktuálním stavu všech os jeřábu (jízda jeřábu, jízda kočky, zdvihací ústrojí).
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚CUSTOMER’ (uživatelská úroveň [1]) nebo ‚SERVICE’ (uživatelská úroveň [2]).
Zobrazení osy jeřábu
Přehled: Navigace v KranOS |
|---|
Uživatel ‚CUSTOMER’ nebo ‚SERVICE’ 🡪 „Jízda jeřábu“ |
Uživatel ‚CUSTOMER’ nebo ‚SERVICE’ 🡪 „Jízda kočky“ |
Uživatel ‚CUSTOMER’ nebo ‚SERVICE’ 🡪 „Zdvihací ústrojí“ |
Zobrazí se pouze osy jeřábu, které jsou u jeřábu skutečně k dispozici. V okně se zobrazí pouze komponenty, které jsou na jeřábu skutečně instalovány. |
- Přihlaste se do KranOS jako uživatel ‚CUSTOMER’ (uživatelská úroveň [1]) nebo ‚SERVICE’ (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V hlavním menu vyberte požadovanou osu jeřábu (např. jízda jeřábu).
- Objeví se okno pro příslušnou osu jeřábu.
V závislosti na ose jeřábu se okna od sebe liší.
Jízda jeřábu:
frekvenční měniče jízda jeřábu ‑TA61 a ‑TA62koncový vypínač jízdy jeřábu -B71
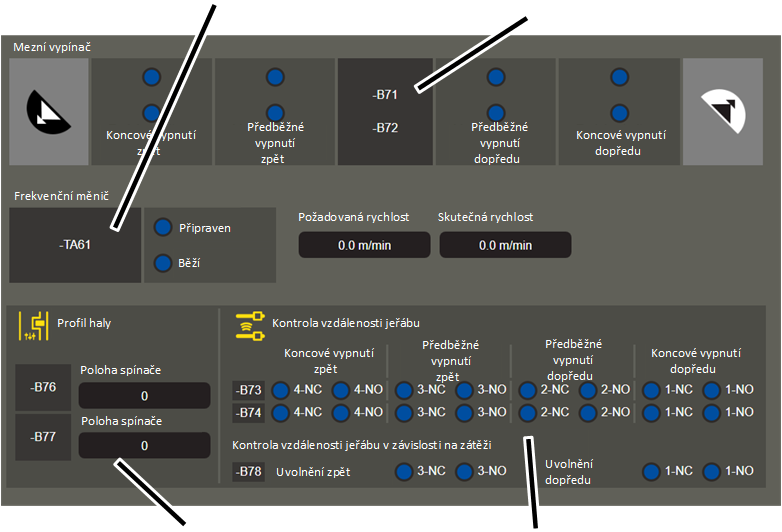
- Koncový vypínač jízdy jeřábu (-B71): Zde se zobrazuje poloha koncového vypínače jízdy jeřábu.
Podbarvené zeleně: koncový vypínač jízdy není najetý
podbarvené modře: koncový vypínač jízdy je najetý.
Koncové vypínače jízdy jeřábu se používají pro předběžné vypnutí a koncové vypnutí. Směrem ke konci jeřábové dráhy se používají křížové pákové spínače (-B71), směrem k protilehlému jeřábu se používají reflexní světelné závory (místo -B71 -B711 a -B712, a -B713 a -B714).
- Dodatečné koncové vypínače jízdy jeřábu (-B72): Kromě -B71 může být každý koncový vypínač jízdy jeřábu pro každý spínací bod a každý směr jízdy k dispozici dvakrát, aby se zvýšila bezpečnost systému.
Frekvenční měniče jízda jeřábu (‑TA61 a ‑TA62): Zde se zobrazí stav frekvenčního měniče pro jízdu jeřábu.
„Připraven“: Frekvenční měnič je připraven k provozu.
„Běží“: Frekvenční měnič je aktivní, takže se pohon otáčí.
„Požadovaná rychlost“: Rychlost, jakou se má pohon otáčet.
„Skutečná rychlost“: Rychlost, jakou se pohon otáčí.
U jeřábů bez elektronického vedení stopy se pro oba pohony pojezdu jeřábu používá společný frekvenční měnič (-TA61). U elektronického vedení stopy nebo u pohonu pojezdu jeřábu quadro se zobrazuje doplňkový frekvenční měnič -TA62.
- Křížové pákové spínače pro ovládání profilu haly (‑B76 / ‑B77): Zde se zobrazuje aktuální poloha křížových pákových spínačů, které se používají pro ovládání profilu haly. Díky kombinaci obou křížových pákových spínačů, každý se šesti spínacími stavy, lze snímat až 36 pozic.
- Reflexní světelné závory pro kontrolu vzdálenosti jeřábu (-B73): Zde se zobrazují spínací stavy reflexních světelných závor kontroly vzdálenosti jeřábu.
Při kontrole vzdálenosti jeřábu jeřáb zpomalí na pomalou rychlost pojezdu (předběžné vypnutí) nebo zůstane úplně stát (koncové vypnutí), jakmile je podkročena nastavená vzdálenost od protilehlého jeřábu.
Pro každý spínací bod a každý směr jízdy se při tom použije jedna reflexní světelná závora. ABUControl současně kontroluje rozpínací kontakt (NC) a zapínací kontakt (NO) všech reflexních světelných závor.
Spínací kontakt 1 se používá pro koncové vypnutí dopředu, spínací kontakt 2 pro předběžné vypnutí dopředu, spínací kontakt 3 pro předběžné vypnutí dozadu a spínací kontakt 4 pro koncové vypnutí dozadu.
Kontrola vzdálenosti jeřábu se často používá proto, aby se zabránilo situaci, kdy jeřáb např. ze statických důvodů podkročí určitou vzdálenost. Kontrolu vzdálenosti jeřábu lze použít i společně s pojistkou proti srážce (viz koncový vypínač jízdy jeřábu -B71).
- Dodatečné reflexní světelné závory pro kontrolu vzdálenosti jeřábu (-B74): Dodatečně k -B73 může být každá reflexní světelná závora k dispozici dvakrát pro každý spínací bod a každý směr jízdy, aby se zvýšila bezpečnost systému.
- Světelná závora pro přenos signálu při kontrole vzdálenosti jeřábu v závislosti na zátěži (-B78):
Jestliže je kontrola vzdálenosti jeřábu závislá na zátěži, jeřáb zpomalí a zastaví, jakmile dojde k podkročení nastavené vzdálenosti od protilehlého jeřábu a současně se pojíždí se zátěží nad nastavenou hodnotou.
Aby obě ovládání v jeřábu a protilehlém jeřábu věděla, zda je na druhém jeřábu překročena nebo podkročena nastavená zátěž, je tato informace přenášena světelnou závorou mezi oběma jeřáby. Každý jeřáb má k tomu jednu světelnou závoru k přenosu povolovacího signálu jako vysílač a druhou jako přijímač.
Zde se zobrazuje, jaký signál je právě na přijímači. Oblast 1 ukazuje povolovací signál směrem dopředu. Oblast 3 ukazuje povolovací signál směrem dozadu.
NC podbarvené modře, NO podbarvené zeleně: Nastavená zátěž je podkročena. Jeřáb přijímá povolovací signál od protilehlého jeřábu.
NC podbarvené zeleně, NO podbarvené modře: Nastavená zátěž je překročena. Jeřáb nepřijímá povolovací signál od protilehlého jeřábu.
Zátěž lze nastavit v rozšířených parametrech. Viz „Nastavení rozšířených parametrů pro profily jízdy (profil jízdy jeřábu, profil jízdy kočky)“.
Jízda kočky:
frekvenční měnič jízda kočky -TA41koncový vypínač jízdy kočky -B51
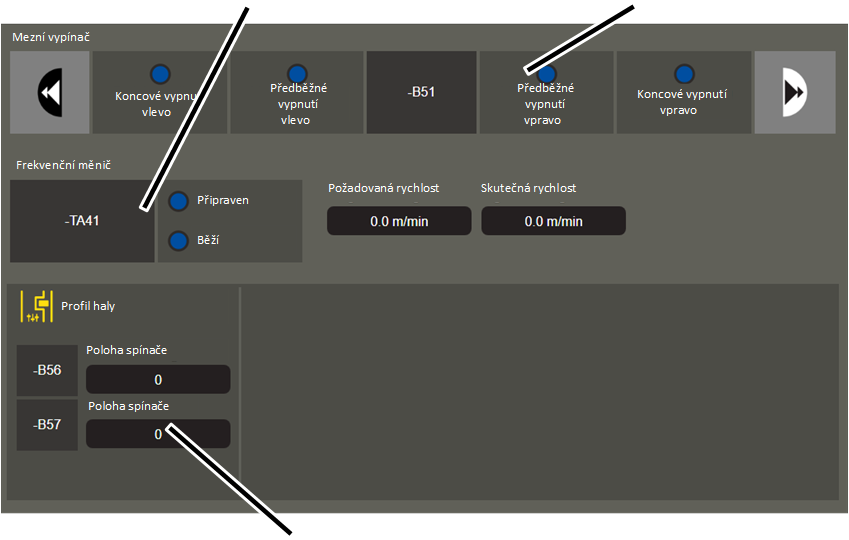
- Koncový vypínač jízdy kočky (-B51): Zde se zobrazí poloha koncových vypínačů jízdy kočky.
Podbarvené zeleně: koncový vypínač jízdy není najetý
podbarvené modře: koncový vypínač jízdy je najetý.
- Frekvenční měnič jízda kočky (‑TA41): Zde se zobrazí stav frekvenčního měniče pro jízdu kočky.
„Připraven“: Frekvenční měnič je připraven k provozu.
„Běží“: Frekvenční měnič je aktivní, takže se pohon otáčí.
„Požadovaná rychlost“: Rychlost, jakou se má pohon otáčet.
„Skutečná rychlost“: Rychlost, jakou se pohon otáčí.
Křížové pákové spínače pro ovládání profilu haly (‑B56 / ‑B57): Zde se zobrazuje aktuální poloha křížových pákových spínačů, které se používají pro ovládání profilu haly. Díky kombinaci obou křížových pákových spínačů, každý se šesti spínacími stavy, lze snímat až 36 pozic.
Zdvihací ústrojí:
frekvenční měniče zdvihací ústrojí ‑1TA21 a ‑2TA21mezní vypínače zdvihu -B31 a -B32
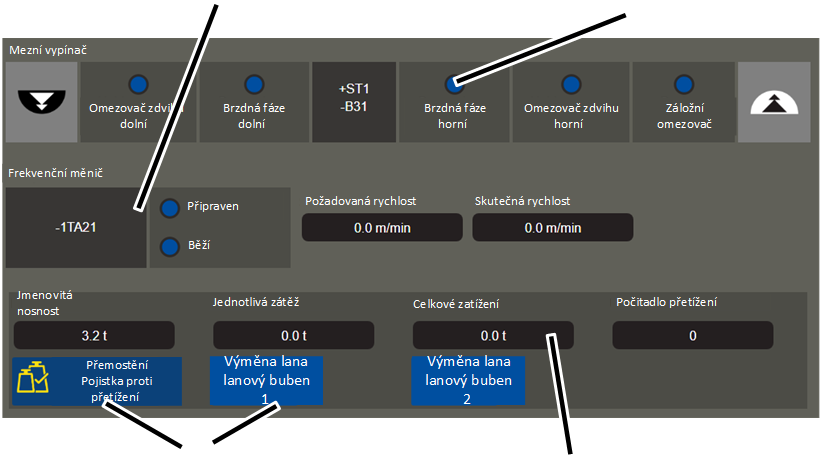
- Mezní vypínač zdvihu (-B31): Zde se zobrazí poloha mezního vypínače zdvihu.
Podbarvené zeleně: mezní vypínač zdvihu není najetý
podbarvené modře: mezní vypínač zdvihu je najetý.
U dvojitého zdvihacího ústrojí se pro druhý lanový buben zobrazí doplňkový mezní vypínač zdvihu -B32.
Zdvihací ústrojí se stykačovým ovládáním: Aktuální poloha spínače se zobrazí pouze tehdy, když zdvihací ústrojí zdvihá nebo spouští. Když zdvihací ústrojí stojí, jsou spínací body podbarveny modře.
- Frekvenční měnič zdvihací ústrojí (‑1TA21): Zde se zobrazí stav frekvenčního měniče pro zdvihací ústrojí.
„Připraven“: Frekvenční měnič je připraven k provozu.
„Běží“: Frekvenční měnič je aktivní, takže se pohon otáčí.
„Požadovaná rychlost“: Rychlost, jakou se má pohon otáčet.
„Skutečná rychlost“: Rychlost, jakou se pohon otáčí.
U dvojitého zdvihacího ústrojí se pro druhý lanový buben zobrazí doplňkový frekvenční měnič -2TA21.
Indikátor zatížení: Zde se zobrazují výsledky měření systému měření zátěže:
“Jmenovitá zátěž“: maximální nosnost zdvihacího ústrojí
„Jednotlivá zátěž“: Aktuálně naměřená zátěž na zdvihacím ústrojí
„Celková zátěž“: Celková zátěž na všech zdvihacích ústrojích nebo na všech jeřábech.
„Počitadlo přetížení“: Počet zdvihových pohybů s přetížením. Počet se vždy zvýší o 1, jestliže zdvihací ústrojí zvedá zátěž, která je nad maximální nosností jeřábu.
- Tlačítka: Zde se zapínají funkce pro servisní práce.
„Přemostění Pojistka proti přetížení“: Viz „Přemostění pojistky proti přetížení“.
„Výměna lanový buben“: Viz „Výměna lana“.
Výběr profilů pohybu
Pro pohyby všech tří os jeřábu (jízda jeřábu, jízda kočky, zvedání/spouštění) lze zvolit různé profily pohybu. Takto lze stanovit základní pohyby.
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]).
Vyvolání výběru profilu pohybu
Přehled: Navigace v KranOS |
|---|
Uživatel ‚SERVICE’ 🡪 „Profil pohybu“ |
- Přihlaste se do KranOS jako uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V úvodním okně: V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Profil pohybu“.
Výběr profilu pohybu
výběrové pole pro profily pohybu
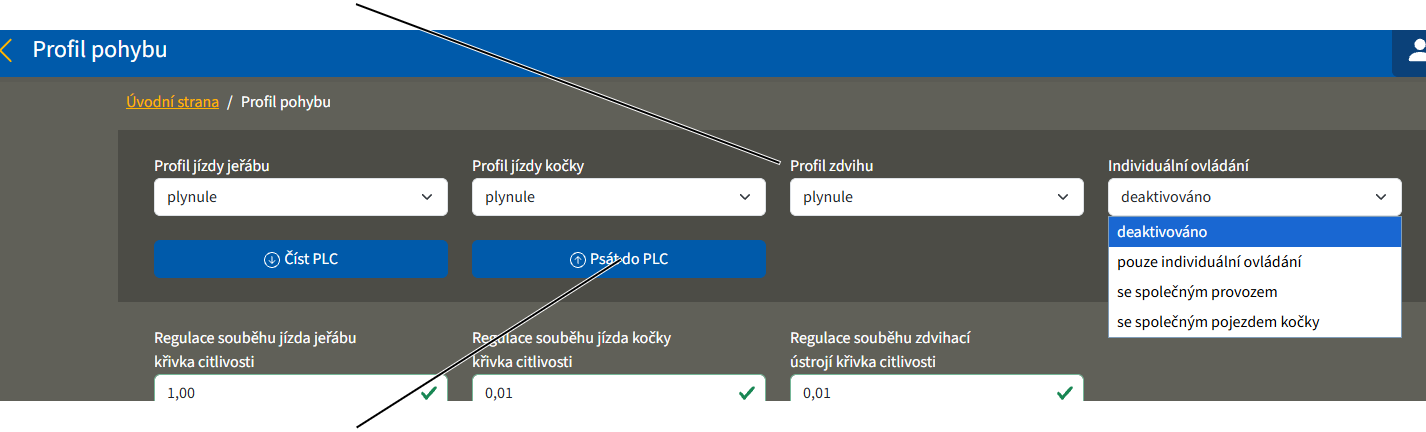
- Objeví se okno „Profil pohybu“.
- Zobrazí se aktuální nastavení.
- V ose jeřábu vyberte požadovaný profil pohybu:
- Plynule: Dvoustupňovým tlačítkem nebo páčkovým ovladačem lze pohon ve druhém stupni zrychlit až na maximální hodnotu, dokud se drží tlačítko. Jestliže se tlačítko nebo páčkový ovládač přepne zpět na první stupeň, zachová si pohon aktuální rychlost. Jestliže se tlačítko nebo páčkový ovládač uvolní, rychlost se sníží.
- Dvoustupňově: Dvoustupňovým tlačítkem nebo páčkovým ovladačem lze pohon v prvním stupni zrychlit na pevně nastavenou pomalou rychlost a ve druhém stupni na pevně nastavenou rychlou rychlost.
- Analogová hodnota lineární: Proporcionálním páčkovým ovladačem lze pohon zrychlovat a zpomalovat plynule. Čím více se páčkový ovládač tiskne, tím rychleji se pohon otáčí. Poměr mezi páčkovým ovladačem a pohonem je při tom lineární.
Analogová hodnota křivka S: Jako výše. Poměr mezi páčkovým ovladačem a pohonem je při tom ve tvaru křivky S. Proto je v oblasti kolem nulového bodu páčkového ovladače (pohon stojí) nutné relativně hodně pohybu na páčkovém ovladači, na horním a dolním dorazu páčkového ovladače naopak relativně málo. Tak je možné především při pomalých pohybech jeřáb velmi přesně ovládat.
- Klikněte na tlačítko „Psát do PLC“.
Pouze při tandemovém provozu
- Přihlaste se na druhém jeřábu a v okně „Profil pohybu“ nastavte stejný profil pohybu.
Jestliže je na druhém jeřábu nastaven jiný profil pohybu, zobrazí se chybové hlášení „F0026: Tandemový provoz: Různé profily jízdy“, pokud se tandemový provoz aktivuje.
Nastavení individuálního ovládání pro vysílač ABURemote
Pouze při ‚Joysticku‘ ABURemote s individuálním ovládáním
Při vysílači ABURemote ‚Joystick‘ s individuálním ovládáním (vysílač se třemi páčkovými ovladači) lze v KranOS nastavit režim individuálního ovládání. Viz také produktová příručka ABURemote ‚Joystick‘.
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚CUSTOMER’ (uživatelská úroveň [1]) nebo ‚SERVICE’ (uživatelská úroveň [2]).
Vyvolání výběru profilu pohybu
Přehled: Navigace v KranOS |
|---|
Uživatel ‚CUSTOMER’ nebo ‚SERVICE’ 🡪 „Profil pohybu“ |
- Přihlaste se do KranOS jako uživatel ‚CUSTOMER’ (uživatelská úroveň [1]) nebo ‚SERVICE’ (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V úvodním okně: V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Profil pohybu“.
Nastavení individuálního ovládání
výběrové pole „Individuální nastavení“
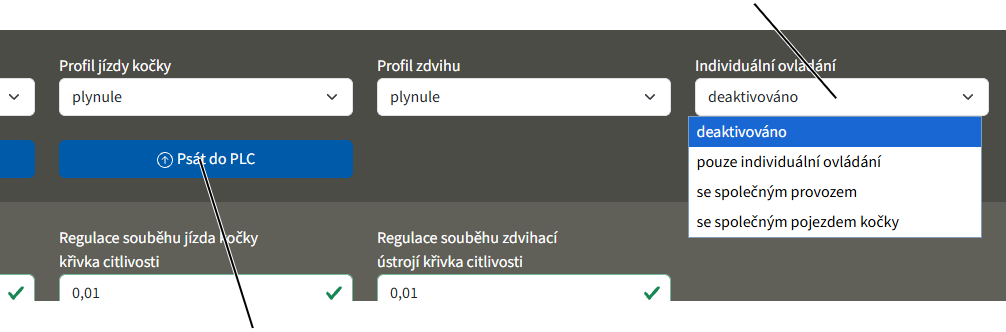
- Objeví se okno „Profil pohybu“.
- Zobrazí se aktuální nastavení.
- Ve výběrovém poli "Individuální ovládání" zvolte požadovanou hodnotu:
- „Deaktivováno“: individuální ovládání je vypnuto. Prostřední páčkový ovladač na vysílači ABURemote je bez funkce.
- „Pouze individuální ovládání“: kočky je možné ovládat nezávisle na sobě. Jeden páčkový ovládač na vysílači ovládá kočku I, druhý páčkový ovládač na vysílači ovládání kočku II. Páčkový spínač pro společný provoz je bez funkce.
- „Se společným provozem“: kočky je možné ovládat nezávisle na sobě, jak je popsáno výše. Navíc je možné páčkovým spínačem na vysílači přepnout na společný provoz. Pravý páčkový ovládač pak ovládá obě kočky ve společném provozu, prostřední páčkový ovládač je bez funkce.
- „Se společným pojezdem kočky“: kočky je možné ovládat nezávisle na sobě, jak je popsáno výše. Navíc je možné páčkovým spínačem na vysílači přepnout na společný pojezd kočky. Pravý páčkový ovládač pak ovládá společný pojezd pro obě kočky. Zdvihací ústrojí obou koček jsou nadále ovládána nezávisle na sobě prostředním a pravým páčkovým ovládačem.
- Klikněte na tlačítko „Psát do PLC“.
Upozornění:
Při nastavení na individuální ovládání se prodlužují brzdné dráhy. Viz produktová příručka „Rádiové ovládání ABUS ABURemote Joystick“.
Dočasné přemostění koncových vypínačů jízdy a omezovačů zdvihu
Dočasně, např. při opravách, je možné přemostit všechny koncové vypínače jízdy a omezovače zdvihu (kromě záložního omezovače).
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]).
Vyvolání okna pro profil pohybu
Přehled: Navigace v KranOS |
|---|
Uživatel ‚SERVICE’ 🡪 „Profil pohybu“ |
- Přihlaste se do KranOS jako uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V úvodním okně: V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Profil pohybu“.
Přemostění koncových vypínačů jízdy a omezovačů zdvihu
přepínač „Přemostit všechny konc. vyp. jízdy a omezovače zdvihu"
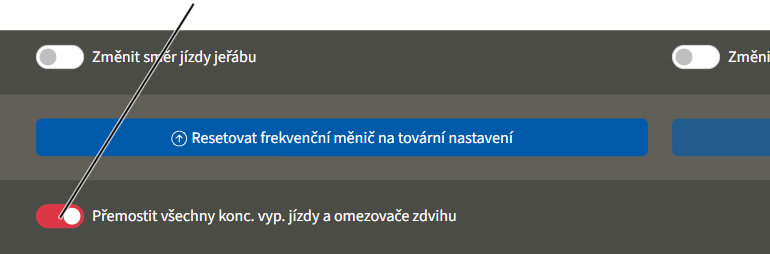
- Objeví se okno „Profil pohybu“.
- Klikněte na přepínač „Přemostit všechny konc. vyp. jízdy a omezovače zdvihu"
- Přepínač se podbarví červeně.
- Všechny koncové vypínače jízdy (koncový vypínač jízdy všech koček a koncový vypínač jízdy ve formě křížových pákových spínačů, snímačů vzdálenosti, reflexních světelných závor jako předběžné vypnutí a koncové vypnutí) a všechny omezovače zdvihu (horní a dolní omezovač zdvihu všech zdvihacích ústrojí) a ovládání profilu haly jsou přemostěny.
- Jeřábem, kočkou a zdvihacím ústrojím lze pojíždět pomalou rychlostí.
- Zobrazí se hlášení F0064 „Všechny konc. vyp. jízdy a omezovače zdvihu přemostěny“.
- Přemostění zůstane zapnuté tak dlouho, dokud se opět nevypne tlačítkem „Přemostit všechny konc. vyp. jízdy a omezovače zdvihu“.
- Přemostění zůstane zapnuté i tehdy, pokud se jeřáb vypne a znovu zapne.
Změna směru jízdy jeřábu a kočky
Za určitých okolností může být nutné změnit směr jízdy jeřábu nebo kočky. To může být nutné například v případě, že jeřáb byl instalován jinak, než je uvedeno v projektové dokumentaci.
Při tom se zamění všechny údaje týkající se směru. To platí například pro tlačítka na vysílači rádiového ovládání, všechny ukazatele v KranOS, vyhodnocené omezovače pohybu, jako jsou křížové pákové spínače a snímače vzdálenosti, všechna chybová hlášení týkající se směru atd.
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]).
Vyvolání okna pro profil pohybu
Přehled: Navigace v KranOS |
|---|
Uživatel ‚SERVICE’ 🡪 „Profil pohybu“ |
- Přihlaste se do KranOS jako uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V úvodním okně: V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Profil pohybu“.
Změna směru jízdy jeřábu a kočky
přepínač „Změnit směr jízdy jeřábu“přepínač „Změnit směr jízdy kočky“
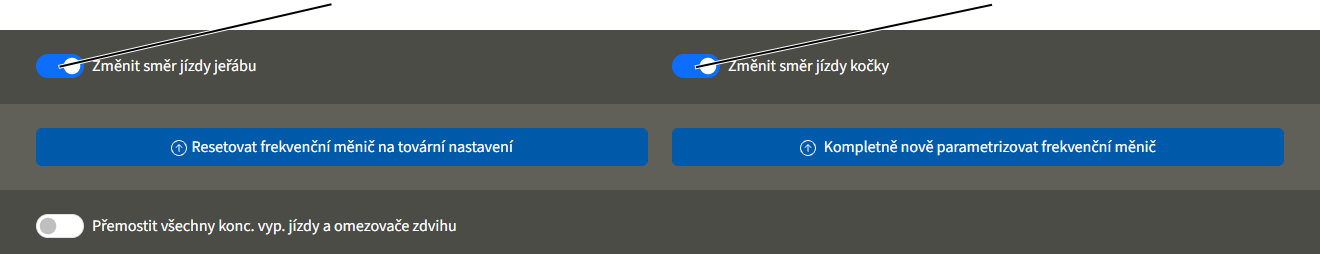
- Objeví se okno „Profil pohybu“.
- Klikněte na přepínač „Změnit směr jízdy jeřábu“ nebo „Změnit směr jízdy kočky“.
- Přepínač se podbarví modře.
- Zamění se všechny údaje týkající se směru pro jízdu jeřábu nebo jízdu kočky.
- Změna směru jízdy je trvalá a zůstává zachována v případě, že se jeřáb vypne a znovu zapne.
Nastavení regulace souběhu
Ovládání souběhu pro jízdu jeřábu, jízdu kočky a zvedání/spouštění je nastaveno z výrobního závodu a přizpůsobeno většině situací.
V případě nutnosti lze maximální odchylku souběhu a křivku citlivosti přizpůsobit situaci v hale.
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]).
Vyvolání nastavení pro regulaci souběhu
Přehled: Navigace v KranOS |
|---|
Uživatel ‚SERVICE’ 🡪 „Profil pohybu“ |
- Přihlaste se do KranOS jako uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V úvodním okně: V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Profil pohybu“.
Nastavení regulace souběhu
„Regulace souběhu jízda jeřábu křivka citlivosti“ a „Regulace souběhu jízda kočky křivka citlivosti“
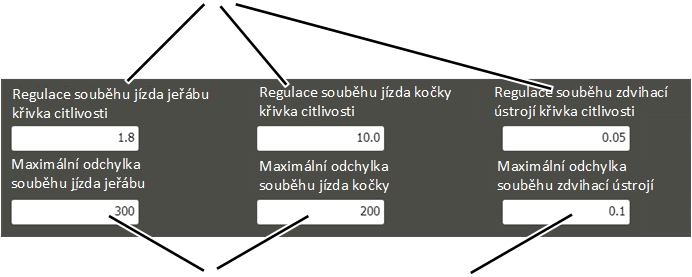
- Objeví se okno „Profil pohybu“.
- Zobrazí se aktuální nastavení. regulace souběhu.
- Křivku citlivosti pro jízdu jeřábu, jízdu kočky a zvedání/spouštění mírně malými kroky přizpůsobte situaci v hale a vždy proveďte testovací jízdu.
Křivku citlivosti lze nastavit mezi ‚0.01‘ a ‚10.0‘. Nejmenší hodnota (faktor 0,01) odpovídá pozvolnému regulačnímu chování. S rostoucím faktorem se zvyšuje citlivost regulačního chování.
- Maximální odchylku souběhu v milimetrech mírně malými kroky přizpůsobte situaci v hale a vždy proveďte testovací jízdu.
Maximální odchylka souběhu je maximální vzdálenost jeřábu, kočky nebo nosného háku ve společném provozu nebo v tandemovém provozu.
- Klikněte na tlačítko „Psát do PLC“.
Nové spuštění jeřábu
Pouze při funkci restartu jeřábu
Funkce „Restartovat jeřáb“ slouží k novému spuštění jeřábu při odpojení napájecího napětí.
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚SERVICE’ (uživatelská úroveň [2]).
Vyvolání stránky diagnózy PLC
Přehled: Navigace v KranOS |
|---|
Uživatel ‚SERVICE’ 🡪 „Diagnóza PLC“ |
- Přihlaste se do KranOS jako uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V úvodním okně: V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Diagnóza PLC“.
Nové spuštění jeřábu
- Objeví se okno „Diagnóza PLC“.
- Klikněte na tlačítko „Restartovat jeřáb“.
- Napájecí napětí se krátce přeruší a opět zapne.
- Ovládání jeřábu se restartujte.
Nastavit spínací body závislé na zátěži
Pomocí spínacích bodů závislých na zátěži lze na jeřábu spínat doplňkové funkce. Lze zde použít výstupy na ovládání jeřábu, které se spínají, jakmile jeřáb zvedne více než určitou zátěž.
Pro jeřáb (celkové zatížení) a pro každé zdvihací ústrojí jsou k dispozici až dva spínací body závislé na zátěži. Plánování a elektrické připojení výstupů se provádí podle dané zakázky. Nastavení zátěží pro každý spínací bod se provádí v KranOS.
Dva příklady použití této funkce mohou být signální světla (např. pod 85 % maximální nosnosti se rozsvítí zelená kontrolka) nebo ovládání drapáku (od 10 % maximální nosnosti se drapák již nesmí otevírat).
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]).
Vyvolání nastavení spínacího bodu závislého na zátěži
Přehled: Navigace v KranOS |
|---|
Uživatel ‚SERVICE’ 🡪 „Spínací bod závislý na zátěži“ |
V okně se zobrazí pouze zdvihací ústrojí, která jsou na jeřábu skutečně instalována. |
- Přihlaste se do KranOS jako uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V úvodním okně: V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Spínací bod závislý na zátěži“.
Nastavení spínacích bodů
spínací body závislé na zátěži pro jeřábspínací body závislé na zátěži pro zdvihací ústroji 1
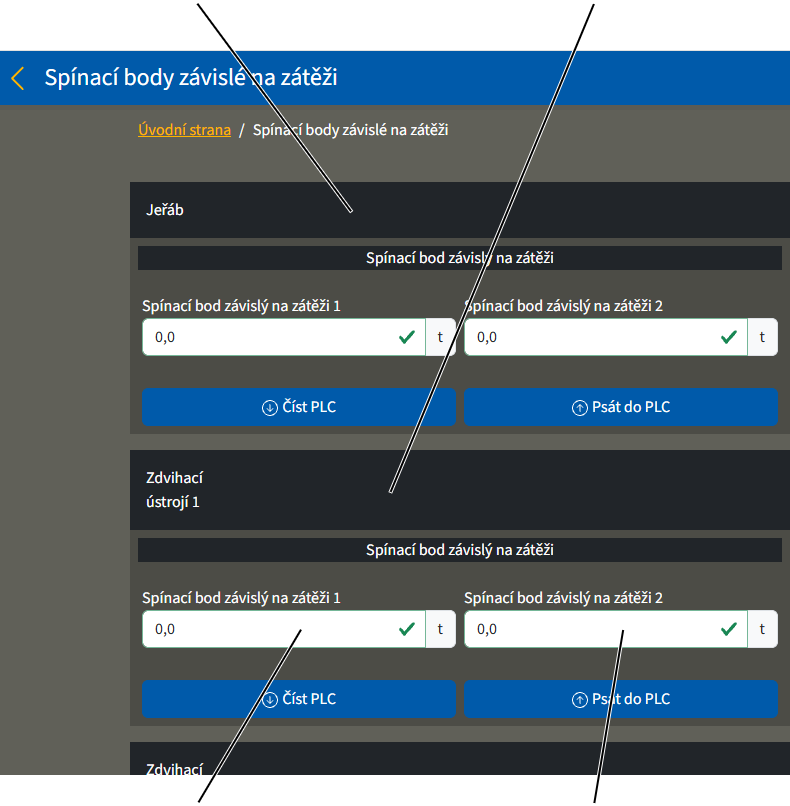
- Objeví se okno „Spínací body závislé na zátěži“.
- Zobrazí se aktuální nastavení.
- Zadejte zátěž, od které má sepnout příslušný výstup.
- Zátěž lze zadat zvlášť pro jeřáb (celkové zatížení obou zdvihacích ústrojí) a pro jednotlivé nebo jednotlivá zdvihací ústrojí.
- K dispozici jsou až dva spínací body, které mohou spínat při různých zátěžích.
- Další funkce spínacích bodů závislých na zátěži a elektrické připojení vyplývají ze schématu zapojení.
- Klikněte na tlačítko „Psát do PLC“.
Funkci spínacích bodů závislých na zátěži sleduje PLC. Za tímto účelem má každý výstup každého jednotlivého spínacího bodu závislého na zátěži další vstup. Jakmile výstup sepne, musí být na příslušném vstupu přítomen signál. Pokud tento signál není k dispozici, zobrazí se chybové hlášení. Elektrické připojení se provádí podle dané zakázky a je specifikováno ve schématu zapojení.
Nastavení jištění proti volnému lanu
Jištění proti volnému lanu zabraňuje dalšímu odvíjení lana při odložení břemene nebo při dosednutí spodní kladnice. Z tohoto důvodu se spouštění přeruší, když naměřené zatížení na nosném háku poklesne pod nastavenou hodnotu. Bez jištění proti volnému lanu by se lano mohlo odvíjet dále z lanového bubnu, takže by volně viselo a mohlo by pak zůstat viset, a při opětovném navíjení na lanový buben by nemuselo mít správnou polohu a předpětí.
S naměřeným zatížením na nosném háku lze zohlednit prostředek k uchopení břemene (např. traverzu), takže jeho zatížení se odečte od naměřeného zatížení. Minimální zatížení lze nastavit v KranOS. Pokud byl indikátor zatížení s funkcí „Tára“ nastaven na nulu, nebude to naopak pro jištění proti volnému lanu zohledněno.
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]).
Nastavení jištění proti volnému lanu
Přehled: Navigace v KranOS |
|---|
Uživatel ‚SERVICE’ 🡪 „Spínací bod závislý na zátěži“ |
- Přihlaste se do KranOS jako uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V úvodním okně: V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Spínací bod závislý na zátěži“.
Nastavení jištění proti volnému lanu
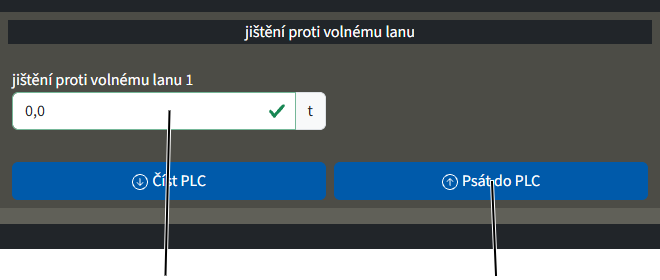
- Objeví se okno „Spínací body závislé na zátěži“.
- Zobrazí se aktuální nastavení.
- Zadejte minimální zátěž, od níž se má přerušit spouštění.
Je možné zde zadat např. hmotnost prostředku k uchopení břemene.
- Klikněte na tlačítko „Psát do PLC“.
Nastavení rozšířených parametrů pro profily jízdy (profil jízdy jeřábu, profil jízdy kočky)
Profily jízdy jízdních os (profil jízdy jeřábu, profil jízdy kočky) lze v případě doby zrychlení a brzdné doby stejně jako maximální a minimální rychlosti přizpůsobit vlastním zvykům.
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]).
Vyvolání parametrů pro profil jízdy
Přehled: Navigace v KranOS |
|---|
Uživatel ‚SERVICE’ 🡪 „Jízda jeřábu“ 🡪 „Parametr profil jízdy jeřábu“ |
Uživatel ‚SERVICE’ 🡪 „Jízda kočky“ 🡪 „Parametr profil jízdy kočky“ |
- Přihlaste se do KranOS jako uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V hlavním menu vyberte požadovanou osu jeřábu (např. jízda jeřábu).
- Objeví se okno pro požadovanou osu jeřábu.
- V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Parametr profil jízdy jeřábu“ (popř. „Parametr profil jízdy kočky“).
Nastavení parametrů pro profil jízdy
- Objeví se okno „Parametr“ pro příslušnou osu jeřábu.
- Zobrazí se aktuální hodnoty.
- Nastavte požadované hodnoty.
rychlostdoba zrychlení a brzdná doba
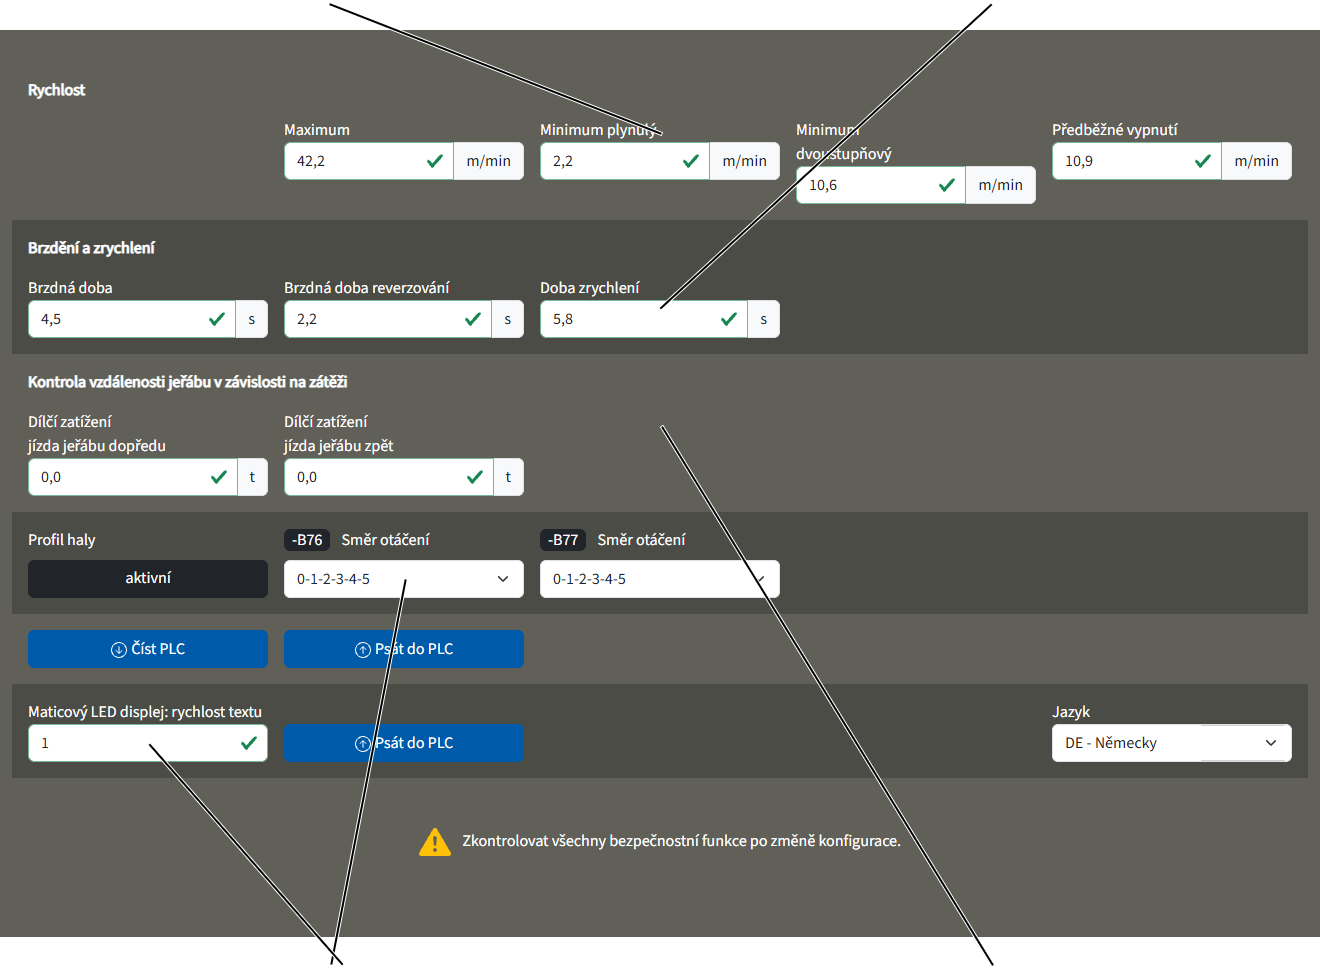
Část „Rychlost“:
Tato část se týká maximální a minimální pojezdové rychlosti jeřábu (nebo kočky) v souvislosti s různými profily pohybu.
Při nízké hodnotě jede jeřáb (nebo kočka) pomaleji, při vysoké hodnotě rychleji.
Profily pohybu lze zvolit na stránce „Profil pohybu“. Viz „Výběr profilů pohybu“.
- „Maximum“: maximální pojezdová rychlost jeřábu (nebo kočky).
Při plynulém profilu pohybu: Na tuto pojezdovou rychlost jeřáb (nebo kočka) maximálně zrychlí, jestliže úplně stisknete tlačítko na druhý stupeň a držíte ho.
Při dvoustupňovém profilu pohybu: Na tuto pojezdovou rychlost jeřáb (nebo kočka) zrychlí, jestliže stisknete tlačítko na druhý stupeň a držíte ho.
- „Minimum plynule“: to je nejpomalejší pojezdová rychlost, kterou může jeřáb (nebo kočka) pojíždět při plynulém profilu jízdy.
Na tuto pojezdovou rychlost jeřáb (nebo kočka) zrychlí, jestliže stisknete tlačítko na první stupeň a držíte ho.
- „Minimum dvoustupňový“: to je nejpomalejší pojezdová rychlost, kterou může jeřáb (nebo kočka) pojíždět při dvoustupňovém profilu jízdy.
Na tuto pojezdovou rychlost jeřáb (nebo kočka) zrychlí, jestliže stisknete tlačítko na první stupeň a držíte ho.
- „Předběžné vypnutí“: Pojezdová rychlost, na kterou jeřáb (nebo kočka) zpomalí, jestliže je uveden do činnosti mezní vypínač jízdy pro předběžné vypnutí.
Část „Brzdění a zrychlení“:
Tato část se týká brzdné doby a doby zrychlení jeřábu (nebo kočky) v souvislosti s různými profily pohybu.
Při nízké hodnotě brzdí nebo zrychlí pohon pojezdu rychleji, při vysoké hodnotě pomaleji.
Profily pohybu lze nastavit na stránce „Profil pohybu“. Viz „Výběr profilů pohybu“.
- „Brzdná doba“: doba, v níž pohon pojezdu zabrzdí z pojezdové rychlosti.
Zadaný čas se vždy vztahuje na úplné zabrzdění z maximální rychlosti pojezdu podle typového štítku až po zastavení.
Pohon pojezdu s touto hodnotou zabrzdí, když se uvolní tlačítko z druhého nebo prvního stupně.
- „Brzdná doba reverzování“: doba, v níž pohon pojezdu při reverzování zabrzdí z pojezdové rychlosti.
Zadaný čas se vždy vztahuje na úplné zabrzdění z maximální rychlosti pojezdu podle typového štítku až po zastavení.
Pohon pojezdu s touto hodnotou zabrzdí, když se uvolní tlačítko z druhého nebo prvního stupně a přímo se stiskne a přidrží tlačítko pro opačný směr.
- „Doba zrychlení“: doba, v níž pohon pojezdu zrychlí na pojezdovou rychlost.
Zadaný čas se vždy vztahuje na úplné zrychlení ze zastavení na maximální rychlost pojezdu podle typového štítku.
Pohon pojezdu zrychlí s touto hodnotou, pokud je tlačítko při zastavení pohonu pojezdu stisknuto v prvním stupni, nebo pokud je tlačítko stisknuto ve druhém stupni a přidrženo.
Další části:
- Pouze u profilu jízdy jeřábu: „Dílčí zatížení jízda jeřábu dopředu“ a „Dílčí zatížení jízda jeřábu zpět“: zátěž, od níž se má zapnout kontrola vzdálenosti jeřábu v závislosti na zátěži. Viz „Zobrazení stavu os jeřábu“. Zátěž je možné nastavit samostatně pro oba směry jízdy.
U obecné kontroly vzdálenosti jeřábu (nezávislé na zátěži) nehraje hodnota, která se zde zadá, roli.
- „Profil haly“: Zobrazuje, zda je pro jeřáb k dispozici profil haly.
- „Maticový LED displej: rychlost textu“: rychlost, jíž na maticovém LED displeji probíhá běžící písmo. Při nízké hodnotě běží písmo rychleji, při vysoké hodnotě pomaleji.
Nastavená rychlost textu se uloží přímo v maticovém displeji LED, nikoli v PLC. Proto je nutné zvlášť kliknout na tlačítko „Psát do PLC“ vedle vstupního pole. Kromě toho se zde aktuální hodnota, která je uložena v maticovém LED displeji, nezobrazuje.
Nastavený jazyk pro maticový LED displej lze vybrat v rozbalovací nabídce „Jazyk“.
- „Směr otáčení“ pro –B76 a –B77 (pro jízdu jeřábu) nebo –B56 a –B57 (pro jízdu kočky): směr otáčení obou křížových pákových spínačů, které se používají pro ovládání profilu haly. Číslice od 0 do 5 udávají spínací stavy křížových pákových spínačů. Lze je vyčíst na křížovém pákovém spínači na malé šipce.
Jestliže je křížový pákový spínač správně namontován (montáž podle situačního plánu, pouzdro dole, spínací kříž nahoře), spíná spínací stavy v sestupném pořadí (5‑4‑3‑2‑1‑0), jestliže jeřáb jede dopředu, resp. kočka doprava.
Jestliže je křížový pákový spínač namontován opačně (montáž podle situačního plánu, pouzdro nahoře, spínací kříž dole), spíná spínací stavy v vzestupném pořadí (0‑1‑2‑3‑4‑5), jestliže jeřáb jede dopředu, resp. kočka doprava.
Nastavení rozšířených parametrů pro profil zdvihu
Profil pohybu lze v případě doby zrychlení a brzdné doby stejně jako maximální a minimální rychlosti přizpůsobit vlastním zvykům.
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]).
Zobrazení parametrů pro profil zdvihu
Přehled: Navigace v KranOS |
|---|
Uživatel ‚SERVICE’ 🡪 „Zdvihací ústrojí“ 🡪 „Parametr profil zdvihu“ |
- Přihlaste se do KranOS jako uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V hlavním menu vyberte požadované zdvihací ústrojí (např. zdvihací ústrojí 1).
- Objeví se okno pro požadované zdvihací ústrojí.
- V menu „Nastavení“ (tři vodorovné pruhy) klikněte na „Parametr profil zdvihu“.
Nastavení parametrů pro profil zdvihu
- Objeví se okno „Parametr“ pro příslušnou osu jeřábu.
- Zobrazí se aktuální hodnoty.
- Nastavte požadované hodnoty.
část „Rychlost“
část „Brzdění a zrychlení“části „Rychlost super jemný zdvih“ a „Brzdění a zrychlení v super jemném
zdvihu“
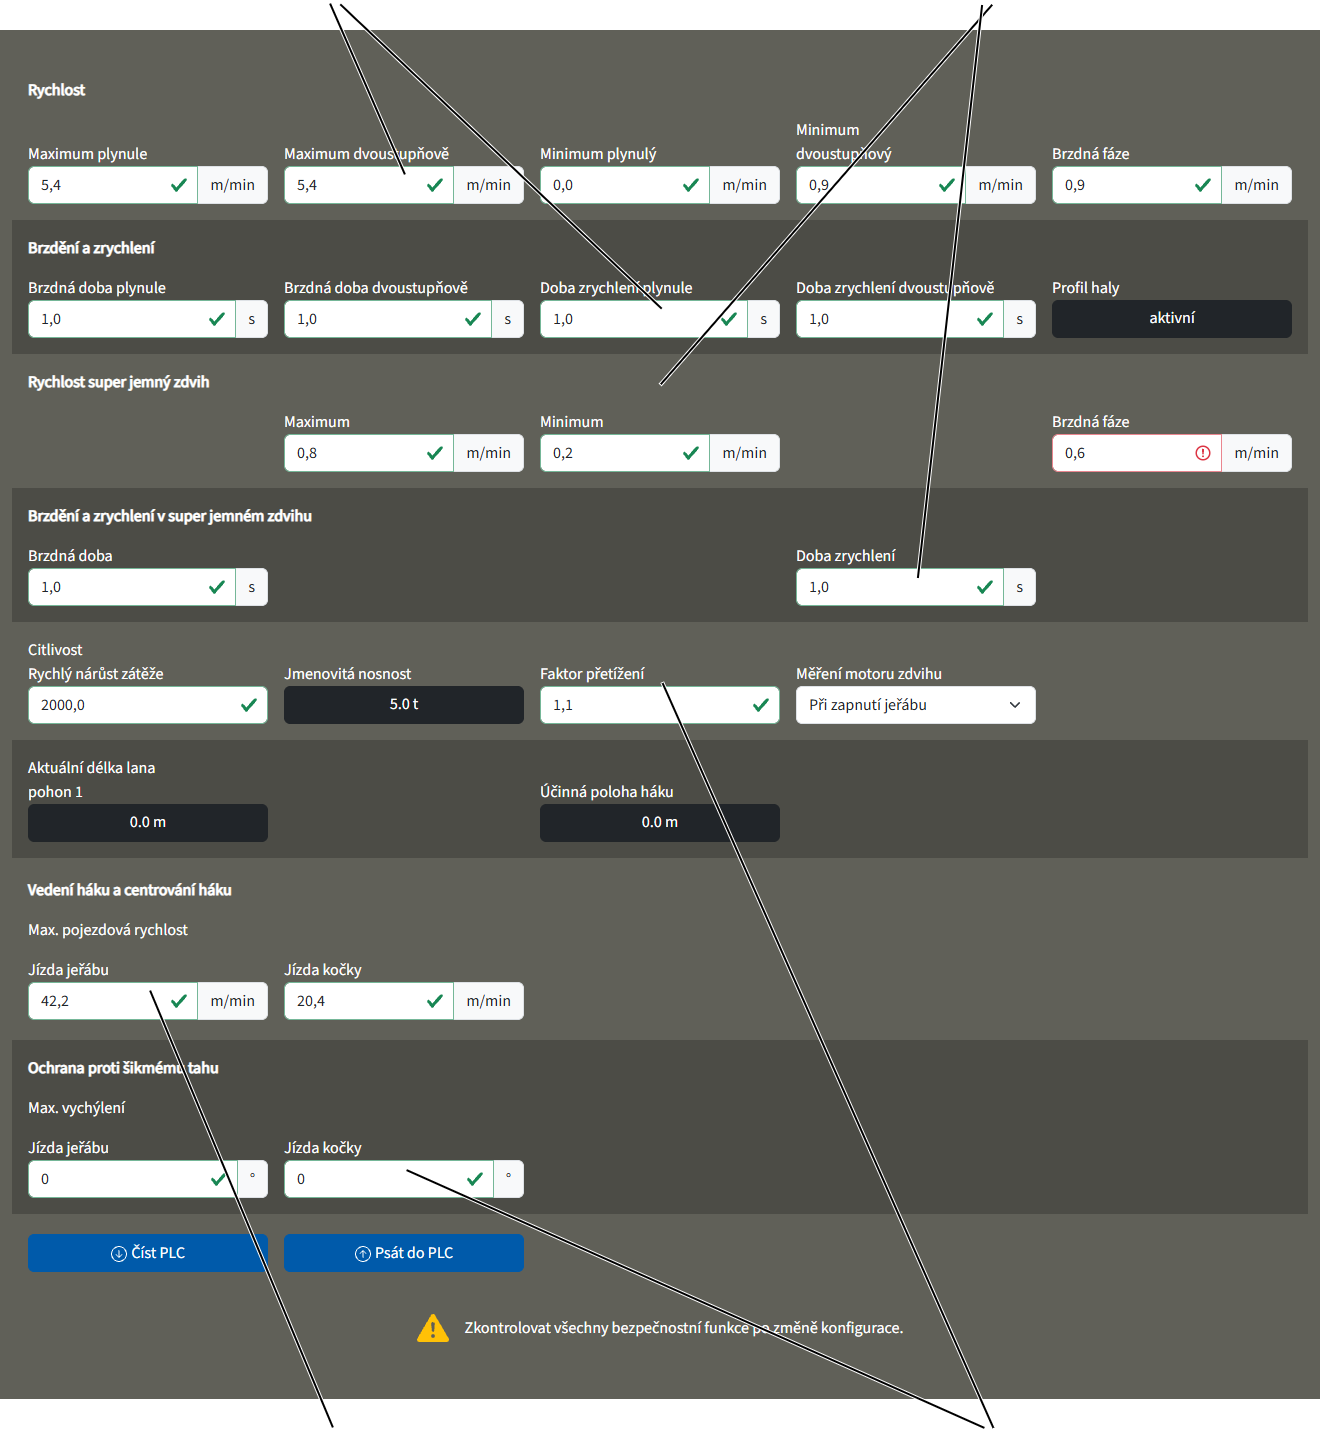
část „Ochrana proti šikmému tahu“
Část „Rychlost“:
Tato část se týká maximální a minimální rychlosti zdvihu zdvihacího ústrojí v souvislosti s různými profily pohybu.
Při nízké hodnotě zdvihací ústrojí zvedá/spouští pomaleji, při vysoké hodnotě rychleji.
Profily pohybu lze zvolit na stránce „Profil pohybu“. Viz „Výběr profilů pohybu“.
- „Maximum plynule“: maximální rychlost zdvihu při plynulém profilu pohybu.
Na tuto rychlost zdvihu zdvihací ústrojí maximálně zrychlí, jestliže stisknete tlačítko na druhý stupeň a držíte ho.
Při dvojnásobné rychlosti zdvihu (volitelná varianta): Jestliže může zdvihací ústrojí zdvihat nebo spouštět s dvojnásobnou rychlostí zdvihu, je hodnota v tomto vstupním poli považována za maximální možnou dodatečnou rychlost zdvihu (nad 100 % rychlosti zdvihu podle typového štítku). Rychlost zdvihu je uvedena na typovém štítku motoru zdvihu a v technických údajích, a proto je možné ji zde zvětšit až na dvojnásobek. Skutečně maximálně možná dodatečná rychlost zdvihu (nad 100 %) závisí na zavěšené zátěži a v závislosti na zavěšené zátěži se automaticky sníží.
- „Maximum dvoustupňově“: maximální rychlost zdvihu při dvoustupňovém profilu pohybu.
Na tuto rychlost zdvihu zdvihací ústrojí zrychlí, jestliže stisknete tlačítko na druhý stupeň a držíte ho.
Při dvojnásobné rychlosti zdvihu (volitelná varianta): Jestliže může zdvihací ústrojí zdvihat nebo spouštět s dvojnásobnou rychlostí zdvihu, je hodnota v tomto vstupním poli považována za maximální možnou dodatečnou rychlost zdvihu (nad 100 % rychlosti zdvihu podle typového štítku). Rychlost zdvihu je uvedena na typovém štítku motoru zdvihu a v technických údajích, a proto je možné ji zde zvětšit až na dvojnásobek. Skutečně maximálně možná dodatečná rychlost zdvihu (nad 100 %) závisí na zavěšené zátěži a v závislosti na zavěšené zátěži se automaticky sníží.
- „Minimum plynulý“: nejpomalejší rychlost zdvihu při plynulém profilu pohybu.
Na tuto rychlost zdvihu zdvihací ústrojí zrychlí, jestliže stisknete tlačítko na první stupeň a držíte ho.
„Minimum dvoustupňový“: nejpomalejší rychlost zdvihu při dvoustupňovém profilu pohybu.
Na tuto rychlost zdvihu zdvihací ústrojí zrychlí, jestliže stisknete tlačítko na první stupeň a držíte ho.
- „Brzdná fáze“: rychlost zdvihu, na níž zdvihací ústrojí zpomalí v brzdné fázi, bezprostředně před uvedením mezního vypínače zdvihu do činnosti.
Část „Brzdění a zrychlení“:
Tato část se týká brzdné doby a doby zrychlení zdvihacího ústrojí v souvislosti s různými profily pohybu.
Při nízké hodnotě brzdí nebo zrychlí pohon zdvihu rychleji, při vysoké hodnotě pomaleji.
Profily pohybu lze zvolit na stránce „Profil pohybu“. Viz „Výběr profilů pohybu“.
- „Brzdná doba plynule“: doba, za níž pohon zdvihu zabrzdí při plynulém profilu pohybu.
Zadaný čas se vždy vztahuje na úplné zabrzdění z maximální rychlosti zdvihu podle typového štítku až po zastavení.
Zdvihací ústrojí s touto hodnotou brzdí, když se uvolní tlačítko z druhého nebo prvního stupně, dokud se tlačítko opět nepřepne na první stupeň.
Při dvojnásobné rychlosti zdvihu (volitelná varianta): Uvedená rychlost se vztahuje na rychlost zdvihu podle typového štítku. Při dvojnásobné rychlosti zdvihu se proto v reálném provozu jeřábu zdvojnásobí i brzdná doba v závislosti na zátěži.
- „Brzdná doba dvoustupňově“: doba, za níž pohon zdvihu zabrzdí při dvoustupňovém profilu pohybu.
Zadaný čas se vždy vztahuje na úplné zabrzdění z maximální rychlosti zdvihu podle typového štítku až po zastavení.
Zdvihací ústrojí s touto hodnotou zabrzdí, když se uvolní tlačítko z druhého nebo prvního stupně.
Při dvojnásobné rychlosti zdvihu (volitelná varianta): Uvedená rychlost se vztahuje na rychlost zdvihu podle typového štítku. Při dvojnásobné rychlosti zdvihu se proto v reálném provozu jeřábu zdvojnásobí i brzdná doba v závislosti na zátěži.
Díky velmi malé hodnotě je možné velmi spontánní brzdné chování, které i u zdvihacích ústrojí s frekvenčním měničem připomíná brzdné chování zdvihacího ústrojí se stykačových ovládáním.
- „Doba zrychlení plynule“: doba, za níž pohon zdvihu zrychlí při plynulém profilu pohybu.
Zadaný čas se vždy vztahuje na úplné zrychlení ze zastavení na maximální rychlost zdvihu podle typového štítku.
Zdvihací ústrojí zrychlí s touto hodnotou, pokud je tlačítko při zastavení zdvihacího ústrojí stisknuto na první stupeň, nebo pokud je tlačítko stisknuto na druhý stupeň a je přidrženo.
Při dvojnásobné rychlosti zdvihu (volitelná varianta): Uvedená rychlost se vztahuje na rychlost zdvihu podle typového štítku. Při dvojnásobné rychlosti zdvihu se proto v reálném provozu jeřábu zdvojnásobí i doba zrychlení v závislosti na zátěži.
- „Doba zrychlení dvoustupňově“: doba, za níž pohon zdvihu zrychlí při dvoustupňovém profilu pohybu.
Zadaný čas se vždy vztahuje na úplné zrychlení ze zastavení na maximální rychlost zdvihu podle typového štítku.
Zdvihací ústrojí zrychlí s touto hodnotou, pokud je tlačítko při zastavení zdvihacího ústrojí stisknuto na první stupeň, nebo pokud je tlačítko stisknuto na druhý stupeň a je přidrženo.
Při dvojnásobné rychlosti zdvihu (volitelná varianta): Uvedená rychlost se vztahuje na rychlost zdvihu podle typového štítku. Při dvojnásobné rychlosti zdvihu se proto v reálném provozu jeřábu zdvojnásobí i brzdná doba v závislosti na zátěži.
Díky velmi malé hodnotě je možné velmi spontánní zrychlení, které i u zdvihacích ústrojí s frekvenčním měničem připomíná zrychlení zdvihacího ústrojí se stykačových ovládáním.
Části „Rychlost super jemný zdvih“ a „Brzdění a zrychlení v super jemném zdvihu“¨:
Tyto části se týkají maximální a minimální rychlosti zdvihu zdvihacího ústrojí, stejně jako brzdné doby a doby zrychlení v souvislosti s funkcí super jemný zdvih.
S volitelnou variantou super jemný zdvih lze zdvihací ústrojí spínat na velmi pomalou rychlost zdvihu. Díky tomu je možné extrémně přesné polohování břemene.
U pohonů zdvihu se spínáním pólů se při aktivovaném super jemném zdvihu frekvenční měnič přepne z vinutí pro rychlou rychlost zdvihu na vinutí pro pomalou rychlost zdvihu.
U pohonů zdvihu bez spínání pólů pouze s jedním vinutím (např. GM7000.2) jsou otáčky motoru zdvihu kontrolovány frekvenčním měničem pomocí samostatného otočného snímače, a díky tomu je i při velmi nízkých rychlostech zdvihu umožněn plný točivý moment, pročež lze břemeno držet i bez brzdy až do zastavení.
Nastavení v této části se týkají technologie skutečně použité na jeřábu, tzn. jak super jemného zdvihu u pohonů zdvihu se spínáním pólů, tak u pohonů zdvihu bez spínání pólů.
Super jemný zdvih lze zapnout a vypnout na vysílači nebo na závěsném ovladači.
Hodnoty zadané v těchto částech (brzdná doba, maximální rychlost, minimální rychlost, doba zrychlení, rychlost brzdné fáze) platí, když je na vysílači nebo na závěsném ovladači zapnut super jemný zdvih.
Význam hodnot je shodný s částmi „Rychlost“ a „Brzdění a zrychlení“.
Další části:
- „Citlivost Rychlý nárůst zátěže“: Citlivost, jíž se zjišťuje trhnutí břemene. Zobrazené číslo je prahová hodnota, která závisí na čase a změřené zátěži. Čím menší číslo je, tím citlivěji reaguje ABUControl na rychlý nárůst zátěže. Měření rychlého nárůstu zátěže se provádí zásadně 50 ms po stisknutí tlačítka zvedání. Je-li zaznamenán rychlý nárůst zatížení, zdvihací ústrojí zpomalí na pomalou rychlost zdvihu, tuto rychlost udržuje po dobu 2 sekund a poté znovu zrychlí, pokud je tlačítko nadále drženo ve stupni 2.
- “Jmenovitá zátěž“: Maximální nosnost zdvihacího ústrojí.
- „Faktor přetížení“: Faktor (násobek) maximální nosnosti, při níž se aktivuje pojistka proti přetížení.
- „Měření motoru zdvihu“: Zde se nastaví, zda se má motor zdvihu při zapnutí jeřábu elektricky proměřit nebo ne. Při měření se pomocí zkušebního proudu testují určité elektrické hodnoty motoru zdvihu, porovnávají se s výsledky měření z prvního spuštění jeřábu při uvedení do provozu a frekvenční motor se příslušně nastaví. Tímto způsobem může frekvenční měnič v běžném provozu zohlednit tepelný stav motoru zdvihu. V normálním případě je měření při zapnutí jeřábu aktivní. U starších frekvenčních měničů (ATV32) může být nutné měření deaktivovat a provést novou parametrizaci frekvenčního měniče.
- „Aktuální délka lana pohon 1“: Délka celého lana, které bylo aktuálně odvinuto z lanového bubnu až po pevný bod.
U dvojitého zdvihacího ústrojí: Navíc se zobrazí i „Aktuální délka lana pohon 2“. Zobrazená hodnota je pak vždy délka lana, které bylo aktuálně odvinuto z lanového bubnu až po vyrovnávací kladku (střední vratná kladka nahoře na lanovém kladkostroji nebo na spodní kladnici).
- „Účinná poloha háku“: poloha háku (vzdálenost od středu lanového bubnu až do středu vratné kladky spodní kladnice) vycházející z délky lana. Zde se zohledňuje lanování a u dvojitého zdvihacího ústrojí i oba lanové bubny.
Pouze u zdvihacího ústrojí se stykačovým ovládání
Části „Rychlost“, „Brzdění a zrychlení“, „Rychlost super jemný zdvih“, „Brzdění a zrychlení v super jemném zdvihu“ a výběrové pole „Měření motoru zdvihu“ se zobrazují v KranOS, zadané hodnoty se ale nevyhodnocují.
U zdvihacího ústrojí se stykačovým ovládáním je pomalé a rychlé vinutí motoru zdvihu spínáno stykači. Rychlost, brzdná doba a doba zrychlení jsou při tom určeny fyzikálními vlastnostmi motoru zdvihu a nejsou regulovány frekvenčním měničem.
Část „Vedení háku a centrování háku“:
- „Max. pojezdová rychlost“: Zde se nastavuje maximální rychlost jízdy jeřábu a kočky při aktivním vedení háku a centrování háku.
Část „Ochrana proti šikmému tahu“:
- „Max. vychýlení“: Zde se nastavuje maximální vychýlení lana (ve stupních) při jízdě jeřábu a kočky. Při překročení této hodnoty se zastaví buď celý jeřáb, nebo pouze pohyb zdvihu.
Ochrana proti šikmému tahu je k dispozici pouze tehdy, je-li jeřáb vybaven sklonoměrem a pokud byla kalibrace dokončena (viz „Kalibrovat sklonoměr“).
Aktivace a deaktivace tlumení kývání
Aby tlumení kývání fungovalo správně, je nutné správně nastavit délku vázacího prostředku.
Jak zapnutí a vypnutí tak i nastavení tlumení kývání lze komfortně a rychle provést pomocí vysílače ABURemote. Viz produktová příručka „ABURemote“.
Alternativně lze tlumení kývání zapnout a vypnout a nastavit v rozhraní KranOS. Jestliže bylo v KranOS zapnuto tlumení kývání, je nutné ho tam opět i vypnout. Nastavení v KranOS je nezávislé na vysílači ABURemote a nezobrazuje se tam.
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]).
Vyvolání tlumení kývání
Přehled: Navigace v KranOS |
|---|
Uživatel ‚SERVICE’ 🡪 „Zdvihací ústrojí“ 🡪 „Parametr profil zdvihu“ 🡪 „Parametr tlumení kývání“ |
- Přihlaste se do KranOS jako uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V hlavním menu vyberte požadované zdvihací ústrojí (např. zdvihací ústrojí 1).
- Objeví se okno pro požadované zdvihací ústrojí.
- V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Parametr profil zdvihu“.
- Objeví se okno „Parametr profil zdvihu“.
- V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Parametr tlumení kývání“.
Nastavení a aktivace tlumení kývání
vstupní pole „Vázací prostředek“
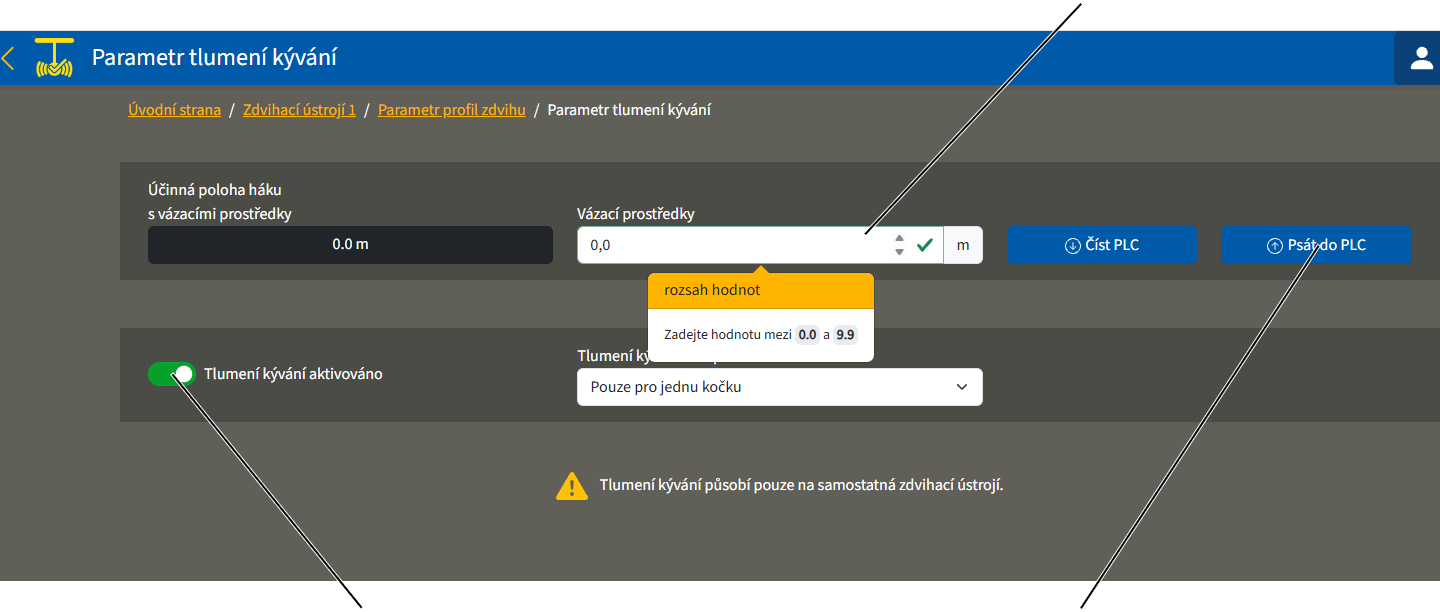
- Objeví se okno „Parametr tlumení kývání“.
Zadejte délku vázacího prostředku:
- Ve vstupním poli „Vázací prostředky“ zadejte vzdálenost mezi nosným hákem a těžištěm břemene. Tím se zohlední délka vázacího prostředku.
Viz také produktová příručka „Rádiové ovládání ABUS ABURemote“.
- Klikněte na tlačítko „Psát do PLC“.
Zapnutí tlumení kývání:
- Klikněte na přepínač „Tlumení kývání“.
- Přepínač se podbarví zeleně.
- Tlumení kývání je nyní aktivováno.
Vypnutí tlumení kývání:
- Klikněte na přepínač „Tlumení kývání“.
- Přepínač se již nepodbarví zeleně.
- Tlumení kývání je nyní deaktivováno.
Uvolnění tlumení kývání pro více koček
Tlumení kývání funguje nejprve pouze u jednotlivého zdvihacího zařízení nebo jeřábu s několika kočkami s individuálním ovládáním, pokud je nepoužívaná kočka v parkovací poloze (nosný hák najel horní omezovač zdvihu).
Při společném provozu několika koček nebo v tandemovém provozu je nutné tlumení kývání zvlášť uvolnit.
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]).
Vyvolání tlumení kývání
Přehled: Navigace v KranOS |
|---|
Uživatel ‚SERVICE’ 🡪 „Zdvihací ústrojí“ 🡪 „Parametr profil zdvihu“ 🡪 „Parametr tlumení kývání“ |
- Přihlaste se do KranOS jako uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V hlavním menu vyberte požadované zdvihací ústrojí (např. zdvihací ústrojí 1).
- Objeví se okno pro požadované zdvihací ústrojí.
- V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Parametr profil zdvihu“.
- Objeví se okno „Parametr profil zdvihu“.
- V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Parametr tlumení kývání“.
Uvolnění tlumení kývání pro jednu kočku nebo pro více koček
rozbalovací menu „Tlumení kývání k dispozici“
- Objeví se okno „Parametr tlumení kývání“.
- Uvolnění tlumení kývání:
- „Pouze pro jednu kočku“: Tlumení kývání lze aktivovat pouze u jednotlivého zdvihacího ústrojí nebo jeřábu s několika kočkami s individuálním ovládáním, pokud je nepoužívaná kočka v parkovací poloze (nosný hák najel horní omezovač zdvihu).
- „Jednotlivé kočky a více koček (společný provoz)“: Tlumení kývání lze aktivovat pouze u jednotlivého zdvihacího zařízení nebo jeřábu s několika kočkami s individuálním ovládáním nebo ve společném provozu a u dvou jeřábů v tandemovém provozu.
Informace při tlumení kývání pro více koček:
Výpočet tlumení kývání funguje ve společném provozu několika koček nebo v tandemovém provozu pouze tehdy správně, jestliže jeřábník tyto podmínky respektuje.
- Jeřáb a kočka musí mít stejné provedení a stejnou konstrukční velikost.
- Břemeno musí být správně uvázáno:
poloha háku
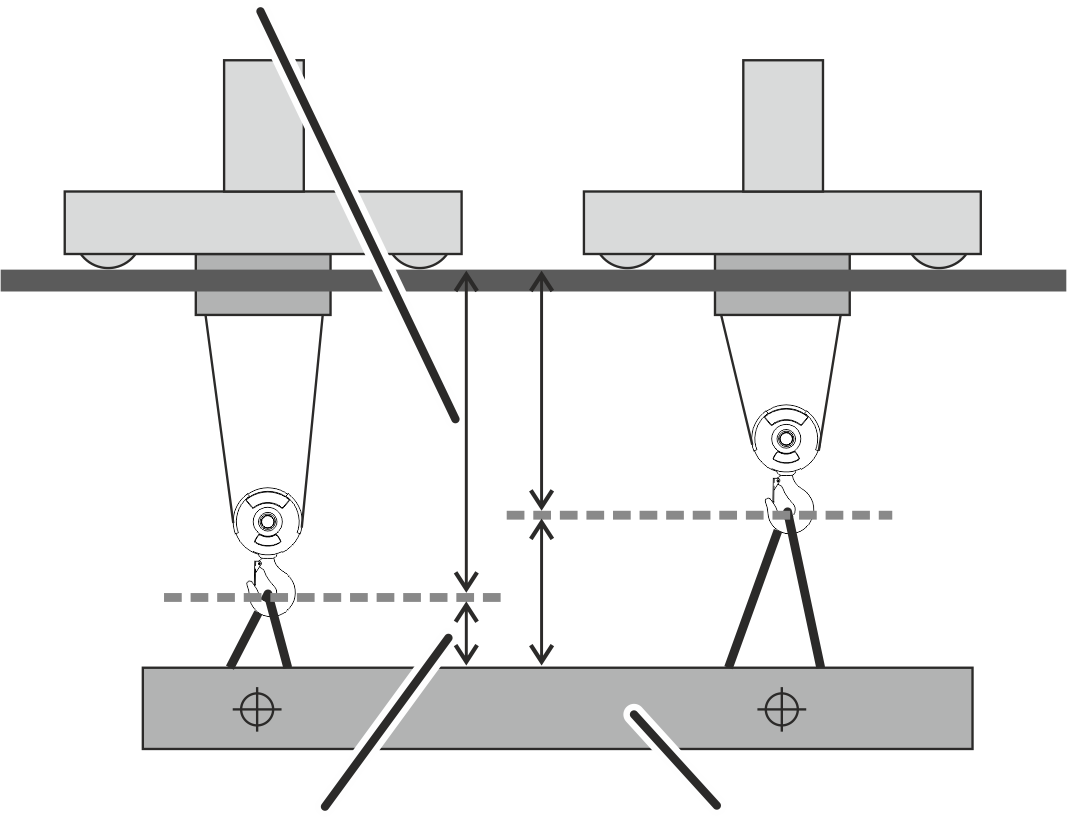
poloha háku
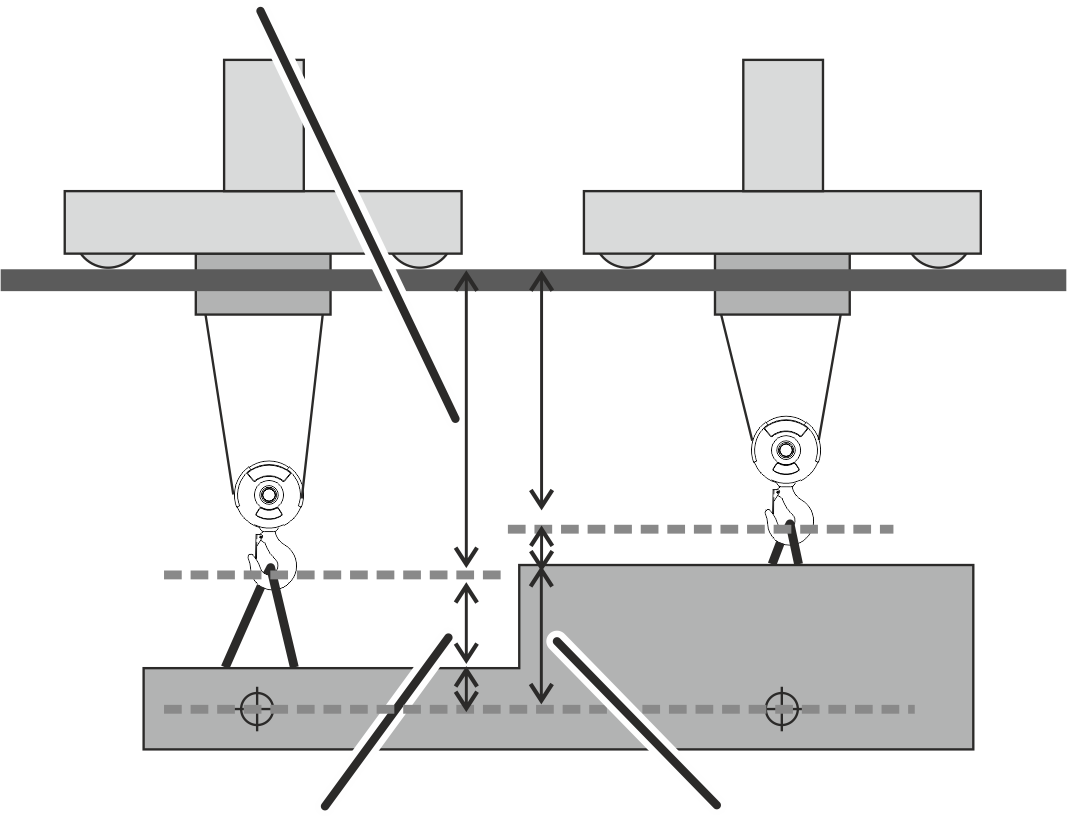
- Je nutné zadat délku vázacího prostředku:
Při společném provozu několika koček je nutné zadat délku vázacího prostředku kočky 1.
V tandemovém provozu je nutné zadat délku vázacího prostředku prvního jeřábu. První jeřáb má IP adresu 192.168.1.1.
Nastavení asistentů háku (vedení háku a centrování háku)
Pomocí vedení háku lze nosný hák přemísťovat ručně.
Ve směru, do kterého je hák vychýlen nebo tažen, se pohybuje jak jeřáb, tak i kočka.
Funkce centrování háku při „zvedání“ s připojeným břemenem automaticky nastaví nosný hák svisle nad břemeno. Tím se zabrání šikmému tahu břemene.
Sklonoměr na traverze s pevným bodem nebo na rámu kočky měří vychýlení lana.
Upozornění:
Centrovaní háku je asistenční funkce. Odpovědnost má nadále jeřábník. Jeřábník by měl zásadně dbát na to, aby břemeno nezvedal se šikmým tahem.
Přehled: Navigace v KranOS |
|---|
Uživatel ‚SERVICE’ 🡪 „Profil pohybu“ |
- Přihlaste se do KranOS jako uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Profil pohybu“.
- Objeví se okno „Profil pohybu“.
Aktivace/deaktivace vedení háku/centrování háku
- Přepínačem „Vedení háku a centrování háku“ funkci aktivujete nebo deaktivujete.
- Přepínač se podbarví červeně.
přepínač „Aktivovat/deaktivovat vedení háku a centrování háku“citlivost vedení háku
a centrování háku
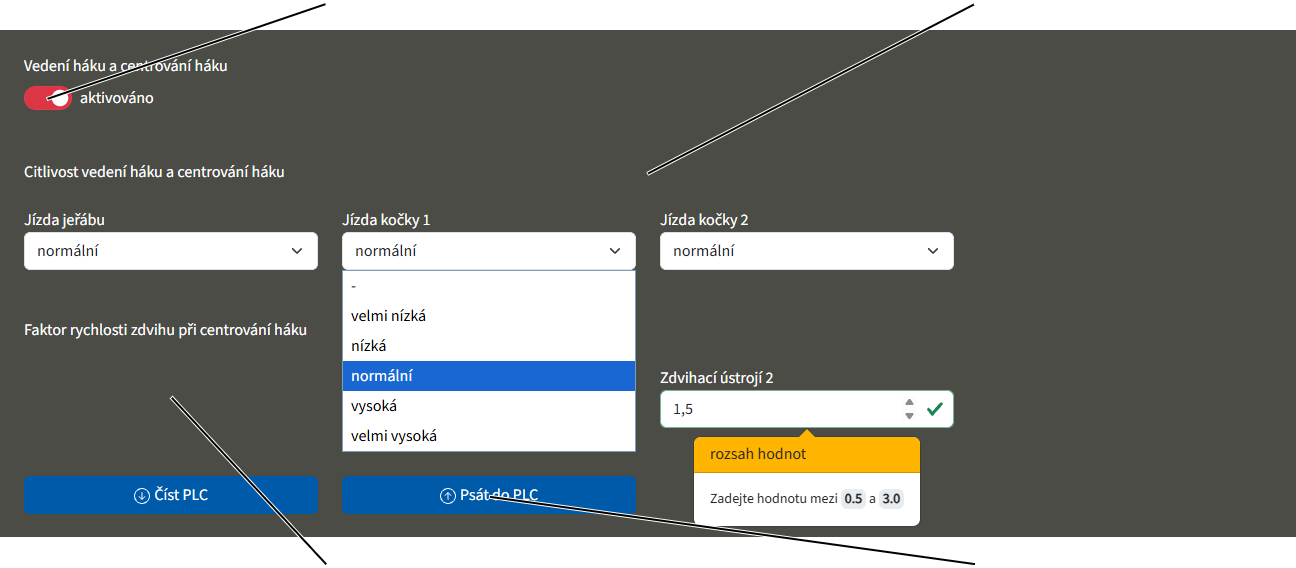
Nastavení citlivosti
- V příslušném rozbalovacím menu nastavte citlivost asistentů háku pro jízdu jeřábu a jízdu kočky.
- Klikněte na tlačítko „Psát do PLC“ a ověřte, že se parametry do KranOS skutečně přenesly.
Nastavení faktoru rychlosti zdvihu
Pomocí faktoru rychlosti zdvihu se nastavuje, jak rychle bude zdvihací ústrojí zvedat při aktivním centrování háku. Zadaná hodnota musí být v rozmezí 0,5 až 3,0.
- Klikněte do vstupního pole „Faktor rychlosti zdvihu při centrování háku“ u příslušného zdvihacího ústrojí.
- Zadejte požadovanou hodnotu.
Hodnota 1 odpovídá přesně rychlosti zdvihu v brzdné fázi. Při hodnotách menších než 1 bude rychlost zdvihu nižší než nastavená brzdná fáze. Při hodnotách vyšších než 1 bude rychlost zdvihu vyšší než brzdná fáze. Viz také „Nastavení rozšířených parametrů pro profil zdvihu“.
- Klikněte na tlačítko „Psát do PLC“.
- Hodnota je uložena.
Upozornění:
Při příliš vysokém nastavení faktoru hrozí, že se břemeno začne zvedat dříve, než se kočka vycentruje nad břemenem. To může vést k rozkývání břemene.
Úprava bodů polohovacího ovládání
V KranOS lze dodatečně upravit jednotlivé body polohovacího ovládání, které byly dříve naučeny v režimu Teach-In pomocí ABURemote. Viz produktová příručka ABURemote „Polohovací ovládání u ABUControl: naučení jednotlivých bodů“. Dodatečná úprava je možná pro lineární polohovací ovládání (LIN) a manuální polohovací ovládání. Pro polohovací ovládání bod–bod (PTP) tato možnost neexistuje, protože body v rámci trasy nelze upravovat.
Celkem lze vytvořit 127 pozic pro lineární polohovací ovládání (LIN) a manuální polohovací ovládání.
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]).
Výpočet délky jeřábové dráhy
Aby bylo možné zadávat pozice pro polohovací ovládání, musí být známa délka jeřábové dráhy. Pokud není známá, lze ji vypočítat v KranOS.
Délku jeřábové dráhy je nutné vypočítat také v případě, že přesahuje 262 m.
Přehled: Navigace v KranOS |
|---|
Uživatel ‚SERVICE’ 🡪 „Polohovací ovládání“ |
- Přihlaste se do KranOS jako uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V úvodním okně: V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Polohovací ovládání“.
- Zobrazí se okno „Polohovací ovládání“.
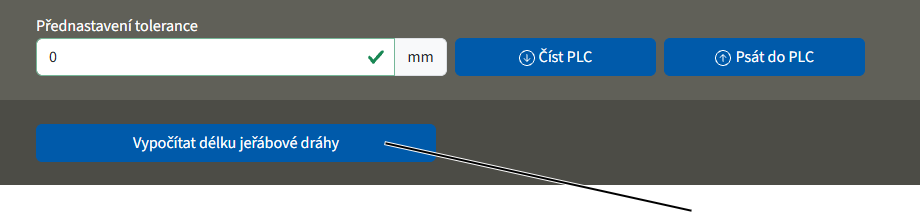
- Jeřáb přesuňte pokud možno do středu haly.
- Klikněte na tlačítko „Vypočítat délku jeřábové dráhy“.
- Délka jeřábové dráhy se vypočítá a uloží.
Při použití snímačů vzdálenosti: Naměřené hodnoty snímačů vzdálenosti v obou směrech podél jeřábové dráhy se sečtou.
Při použití systému měření absolutních hodnot: Uloží se absolutní hodnota polohy jeřábu podél měřicího systému.
Při použití několika překrývajících se systémů měření absolutních hodnot: Uloží se absolutní hodnota polohy jeřábu a překrývající se oblast obou systémů měření absolutních hodnot se odečte.
Nastavení tolerance
Tolerance polohovacího ovládání vzhledem k jednotlivým pozicím lze nastavit v KranOS. Tím se určuje, o jakou vzdálenost se může nosný hák při najíždění odchýlit od naučených pozic. Při vytvoření nové pozice se v KranOS automaticky převezme dříve nastavená obecná hodnota.
Přehled: Navigace v KranOS |
|---|
Uživatel ‚SERVICE’ 🡪 „Polohovací ovládání“ |
pole „Přednastavení tolerance“tlačítko
„Psát do PLC“
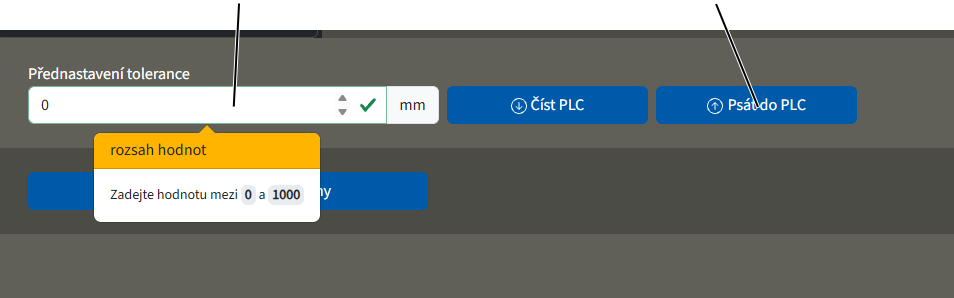
- Přihlaste se do KranOS jako uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V úvodním okně: V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Polohovací ovládání“.
- Do pole „Přednastavení tolerance“ zadejte požadovanou hodnotu.
Zadaná tolerance by měla být minimálně 10 mm. Při nižších hodnotách by jeřáb najížděl na pozici příliš přesně a mohl by nastavený bod ihned znovu přejet, což může vést k trhavému pohybu jeřábu v dané poloze.
Vytvoření/úprava polohy
vstupní pole „Uložené polohy polohovacího ovládání“tlačítko „Naučit polohu“
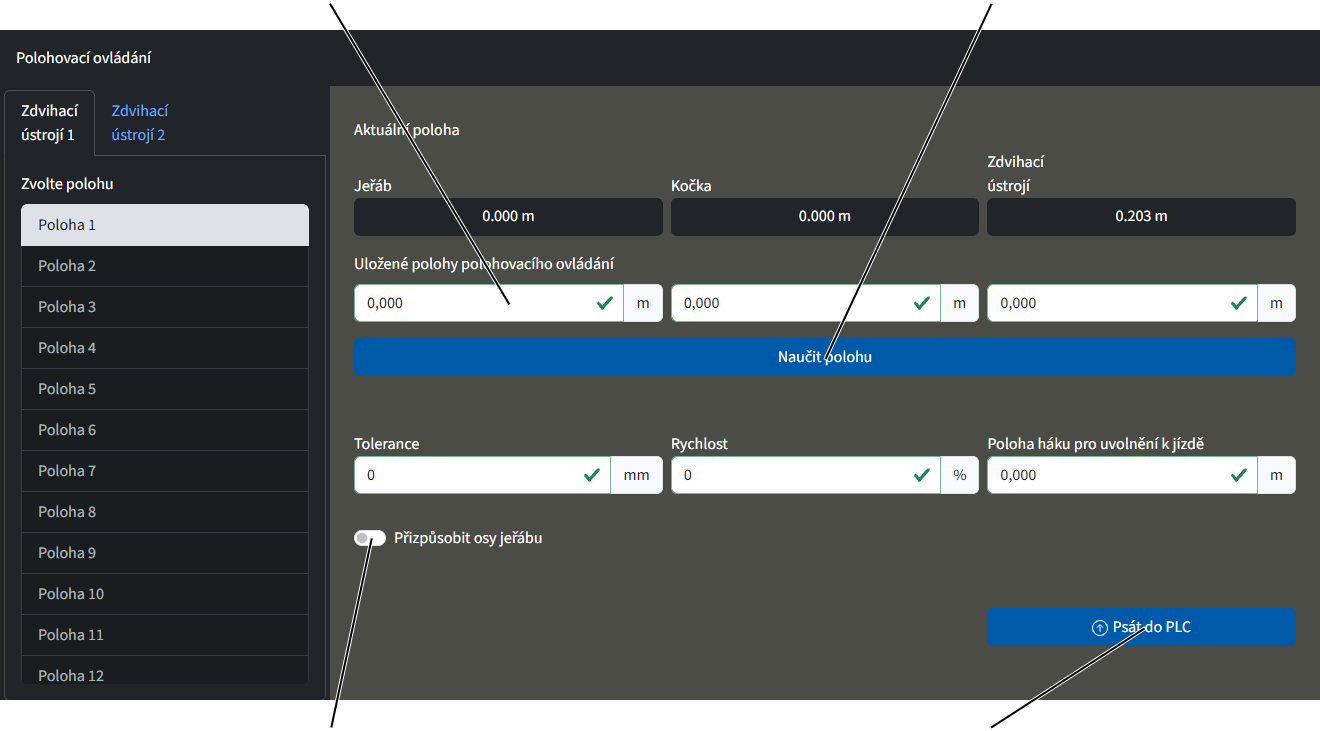
- Vyberte zdvihací ústrojí a polohu.
- Vstupní pole vybraného zdvihacího ústrojí jsou zvýrazněna bílým podkladem. Pouze v těchto polích lze upravovat hodnoty.
- Zadejte nebo upravte hodnoty pozice.
nebo
Klikněte na tlačítko „Naučit polohu“.
- Aktuální hodnoty polohy jeřábu, kočky a zdvihacího ústrojí se převezmou do zobrazení.
Změněné hodnoty jsou označeny oranžovým rámečkem.
- Klikněte na tlačítko „Psát do PLC“.
- Hodnoty jsou uloženy.
Upozornění:
Zadáním hodnoty „Rychlost“ se změní všechny rychlosti – tedy rychlosti jízdy a brzdění pro jízdu jeřábu a jízdu kočky i rychlost zdvihu a spouštění zdvihacího ústrojí při polohování.
Vytvoření bodů ovládání profilu haly
U ovládání profilu haly přes polohu jeřábu lze v KranOS vytvářet nebo upravovat jednotlivé body překážek. U ovládání profilu haly s křížovými pákovými spínači to možné není. V tomto případě mohou být překážky upravovány pouze společností ABUS. Viz „Servis ABUS“.
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]).
Přehled: Navigace v KranOS |
|---|
Uživatel ‚SERVICE’ 🡪 „Profil pohybu“ 🡪 „Profil haly (pomocí polohy jeřábu)“ |
- Přihlaste se do KranOS jako uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V úvodním okně: V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Profil pohybu“.
- V profilu pohybu: V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Profil haly (pomocí polohy jeřábu)“.
Vytvoření nové překážky
Překážka je znázorněna jako kvádr definovaný dvěma rohovými body. Jeden rohový bod je dole/vpředu/vlevo, druhý nahoře/vzadu/vpravo.
Je-li překážka složitější, může být sestavena z více kvádrů, které se vždy vytvářejí pomocí dvou uvedených rohových bodů. Kvádr musí být zadán tak, aby se jednotlivé části překrývaly, čímž se vyrovná tolerance systémů měření absolutních hodnot.
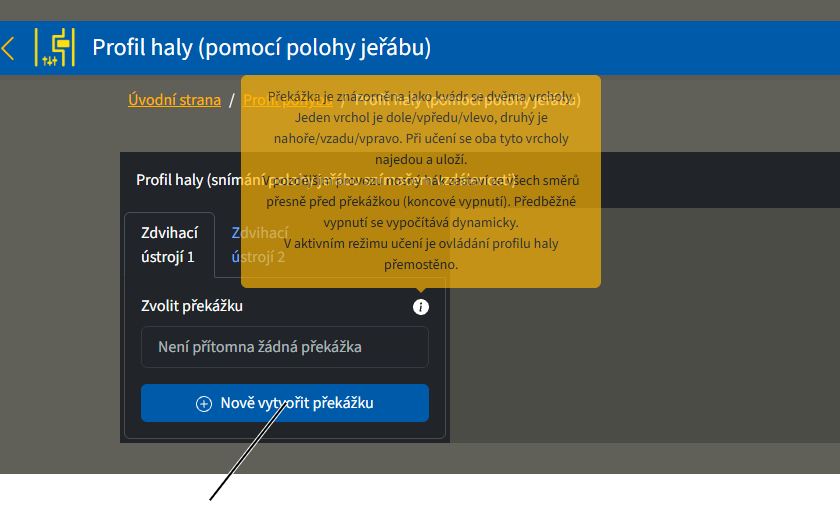
- Klikněte na tlačítko „Nově vytvořit překážku“.
- Vpravo se zobrazí přehled aktuální polohy a vstupní pole pro zadání překážky.
Uložení vrcholu dole/vpředu/vlevo:
aktuální polohatlačítko „Převzít aktuální polohu“
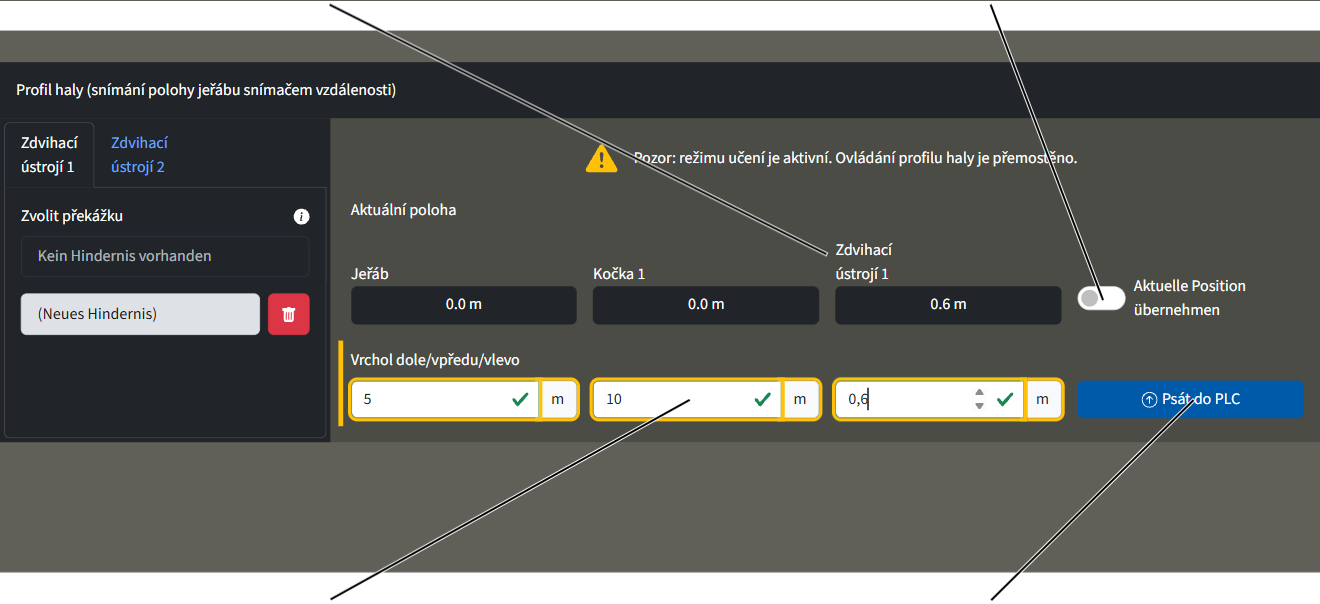
- Buď klikněte na tlačítko „Převzít aktuální polohu“.
Nebo
Zadejte do vstupních polí hodnoty pro vrchol dole/vpředu/vlevo.
Klikněte na tlačítko „Psát do PLC“.
- Vrchol dole/vpředu/vlevo je uložen a zobrazí se vstupní pole pro vrchol nahoře/vzadu/vpravo.
Uložení vrcholu nahoře/vzadu/vpravo:
zrušit vytvoření překážky
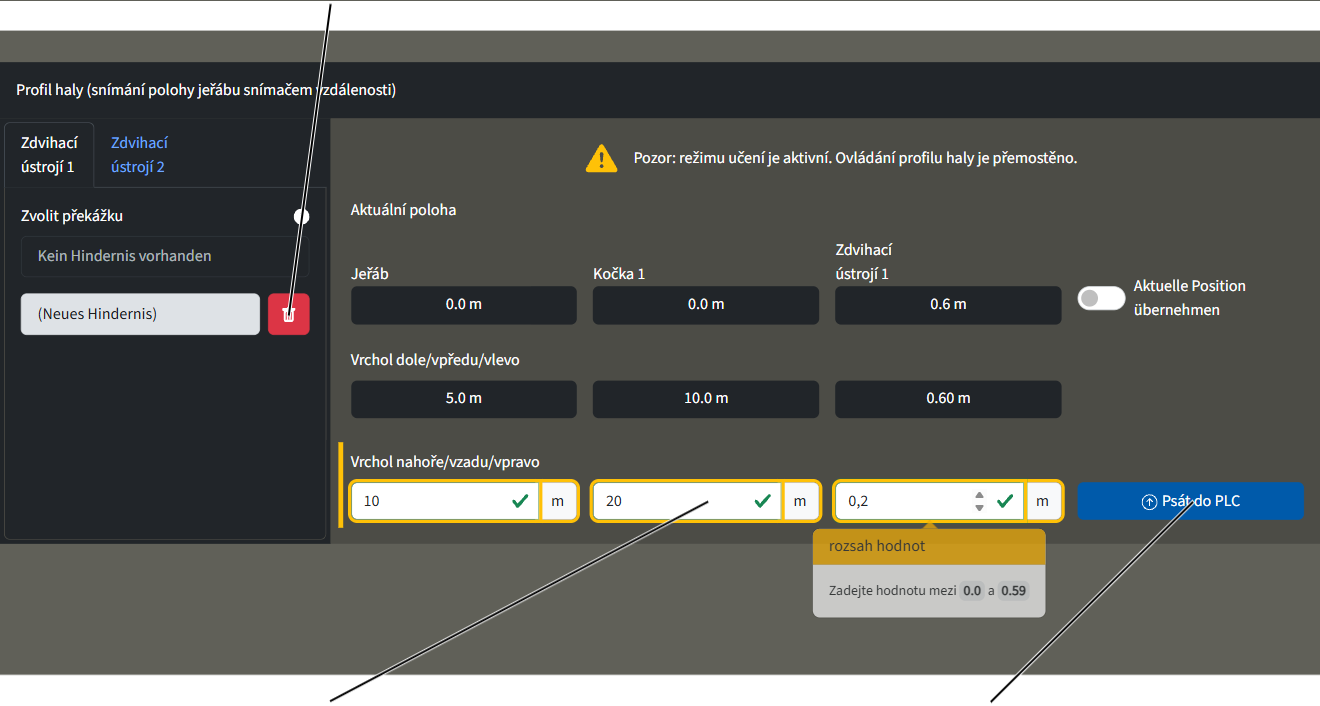
- Buď klikněte na přepínač „Převzít aktuální polohu“.
Nebo
Zadejte do vstupních polí hodnoty pro vrchol nahoře/vzadu/vpravo.
Klikněte na tlačítko „Psát do PLC“.
- Překážka je uložena a zobrazí se vlevo ve sloupci.
Upozornění:
Překážka je definitivně uložena a vytvořena až po restartu jeřábu.
Kopírování, úprava nebo smazání překážky
Aby bylo možné překážku kopírovat, upravit nebo smazat, musí být nejprve vytvořena. Viz „Vytvoření bodů ovládání profilu haly“.
- Vyberte zdvihací ústrojí.
- Vyberte překážku.
- Zobrazí se hodnoty překážky.
tlačítko „Kopírovat překážku“tlačítko „Smazat překážku“
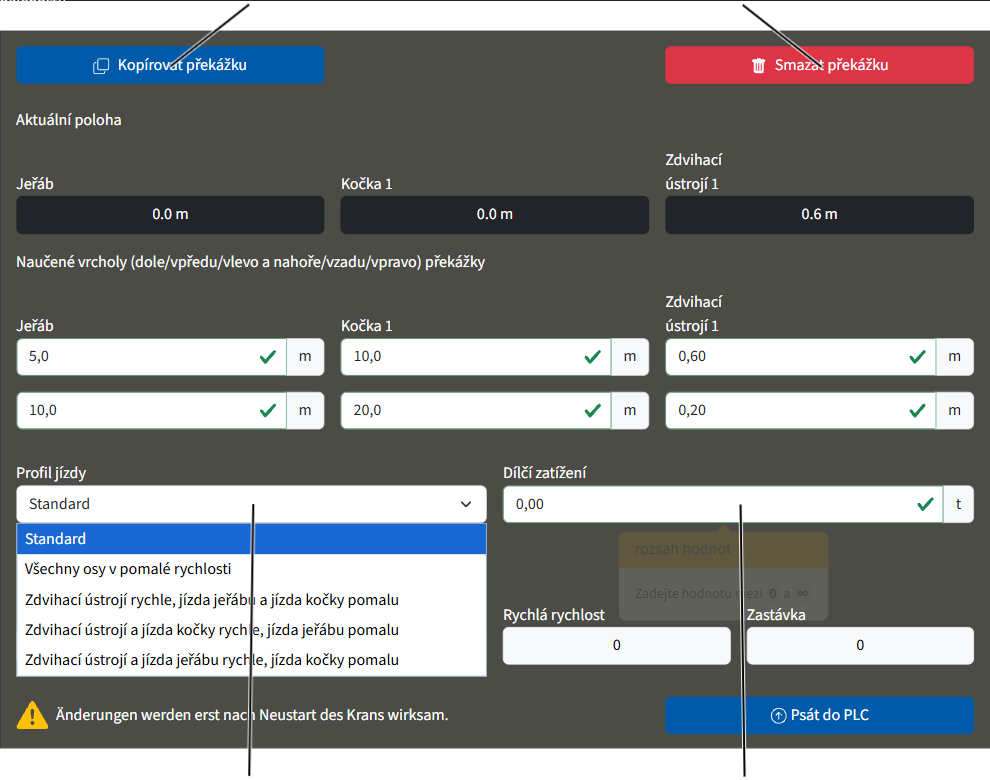
Kopírování překážky:
- Klikněte na tlačítko „Kopírovat překážku“.
- Případně překážku upravte.
Smazání překážky:
- Klikněte na tlačítko „Smazat překážku“.
- Překážka je smazána.
- Překážka se po kliknutí na tlačítko smaže okamžitě.
Úprava překážky:
- Upravte hodnoty naučeného vrcholu.
- Případně v rozbalovacím menu vyberte profil jízdy.
- Případně zadejte dílčí zatížení.
výběr Přemostit překážku
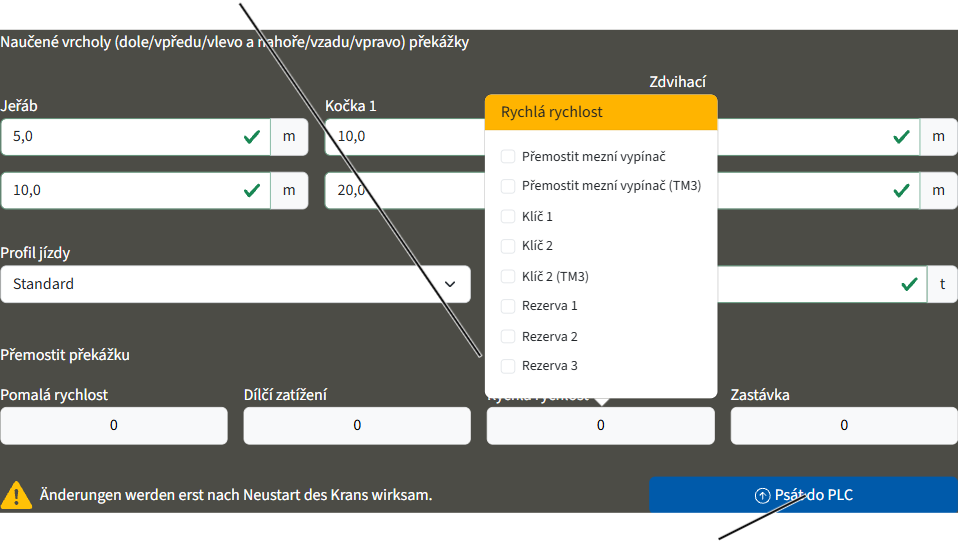
- Pokud má být překážka přemostěna:
Klikněte na příslušné výběrové pole a zvolte účastníka, který má být přemostěn. - Klikněte na tlačítko „Psát do PLC“.
- Překážka je upravena.
Nastavení tolerance pro ovládání profilu haly
Toleranci ovládání profilu haly vzhledem k vrcholům překážek lze zadat samostatně pro všechny překážky. Při vytvoření nové překážky se v KranOS automaticky převezme dříve nastavená obecná hodnota.
Přehled: Navigace v KranOS |
|---|
Uživatel ‚SERVICE’ 🡪 „Profil pohybu“ 🡪 „Profil haly (pomocí polohy jeřábu)“ |
- Přihlaste se do KranOS jako uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V úvodním okně: V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Profil pohybu“.
- V profilu pohybu: V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Profil haly (pomocí polohy jeřábu)“.
Nastavení kontroly vzdálenosti jeřábu v závislosti na zátěži
U kontroly vzdálenosti jeřábu závislé na zátěži jeřáb zpomalí a zastaví, jakmile dojde k podkročení nastavené vzdálenosti od protilehlého jeřábu a současně se pojíždí se zátěží nad nastavenou hodnotou.
- Vyčtěte spínací stavy kontroly vzdálenosti jeřábu: viz „Zobrazení stavu os jeřábu“.
- Zobrazte spínací stav přijímače přenosu signálu protilehlého jeřábu: viz „Zobrazení stavu os jeřábu“.
- Nastavte zatížení, od něhož se má zapnout kontrola vzdálenosti jeřábu v závislosti na zátěži: viz „Nastavení rozšířených parametrů pro profily jízdy (profil jízdy jeřábu, profil jízdy kočky)“.
Zobrazení diagnostiky dodatečného PLC
Pomocí dodatečného PLC v systému ABUControl lze realizovat zákaznicky specifické zvláštní funkce nebo funkce, které nejsou součástí ABUControl. Tyto funkce jsou vyvíjeny, programovány a poskytovány společností ABUS podle konkrétní zakázky. Software těchto zvláštních funkcí běží samostatně v doplňkovém PLC systému ABUControl a je prostřednictvím standardizovaného rozhraní propojen se systémem ABUControl.
Zvláštní funkce mohou například řídit složité prostředky pro uchopení břemene, zařízení pro rozpoznání překážky nebo povolení od externích systémů
Na této stránce v KranOS se zobrazuje, která osa jeřábu (jízda jeřábu, jízda kočky, zvedání/spouštění) je v daném okamžiku a při jaké rychlosti uvolněna zvláštní funkcí dodatečného PLC. Tím lze ověřit, jaký vliv má dodatečné PLC aktuálně na běžné funkce jeřábu, případně zda je blokuje nebo omezuje.
Přehled: Navigace v KranOS |
|---|
Uživatel ‚SERVICE’ 🡪 „Diagnóza PLC“ 🡪 „Diagnóza dodatečné PLC“ |
- Přihlaste se do KranOS jako uživatel ‚SERVICE’ (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V úvodním okně: V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Diagnóza PLC“.
- V profilu haly: V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Diagnóza dodatečné PLC“.
Načtení uvolnění dodatečného PLC
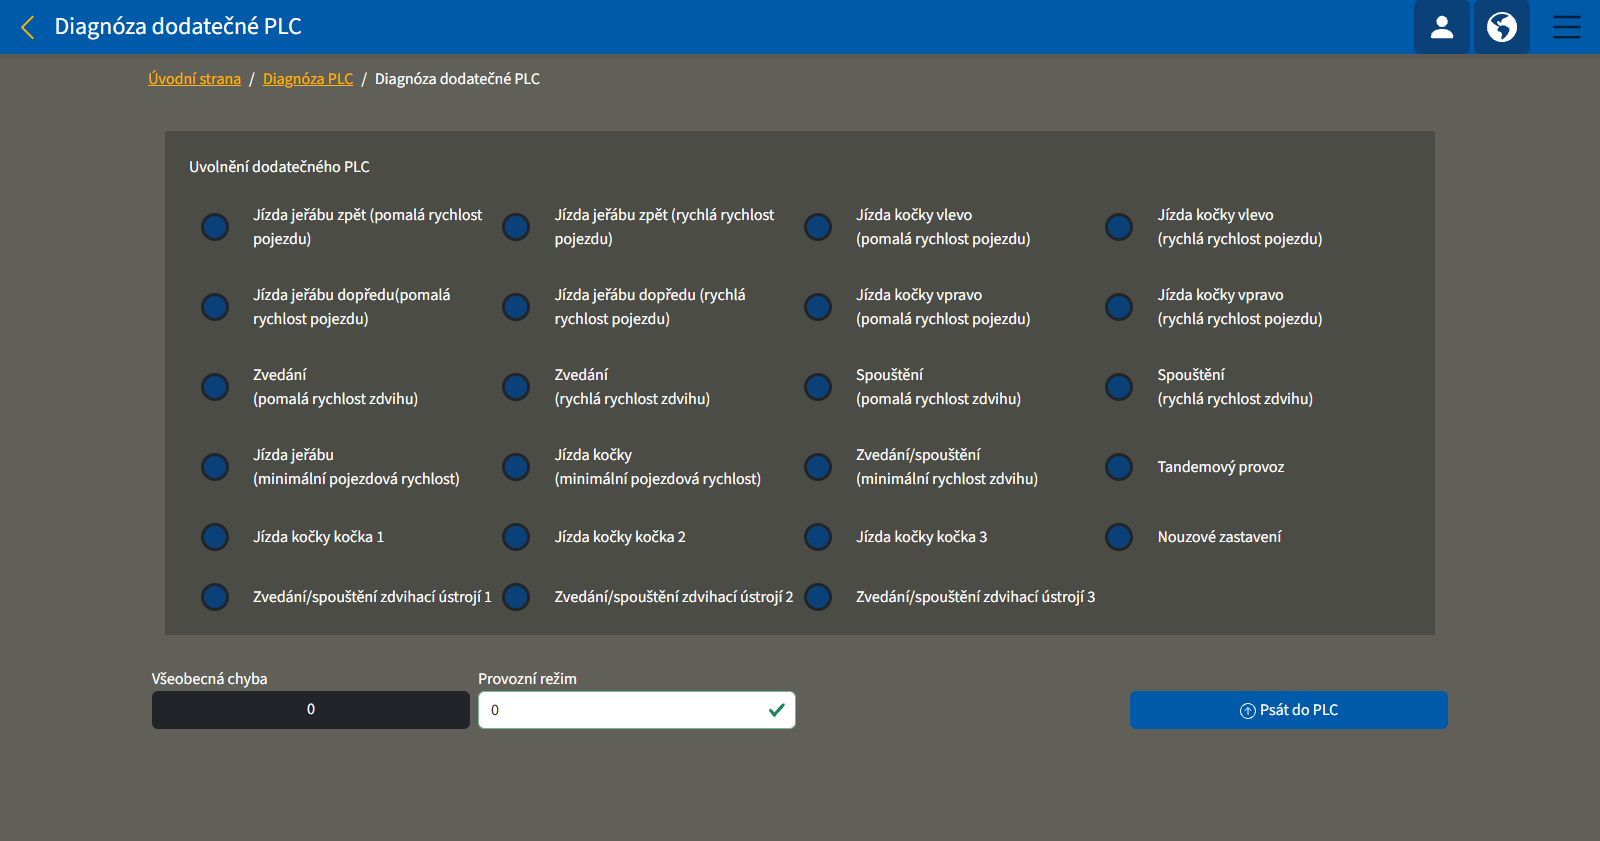
Význam barev:
- Modrá: Uvolnění ze strany dodatečného PLC není uděleno. Příslušná funkce je v ABUControl zablokována.
- Zelená: Uvolnění ze strany dodatečného PLC je uděleno. Příslušná funkce je v ABUControl povolena a lze ji používat.
Oblasti funkcí:
- „Jízda jeřábu vpřed/zpět při minimální, pomalé a rychlé jízdní rychlosti“: Dodatečné PLC může podle průběhu programu jízdu jeřábu při dané rychlosti zablokovat nebo povolit. Je-li uvolnění uděleno, lze jeřáb v daném směru řídit.
- „Jízda kočky vlevo/vpravo při minimální, pomalé a rychlé jízdní rychlosti“: Dodatečné PLC může podle průběhu programu jízdu kočky při dané rychlosti zablokovat nebo povolit. Je-li uvolnění uděleno, lze kočku v daném směru řídit. Vztahuje se vždy k aktuálně zvolené kočce.
- „Zvedání/spouštění při minimální, pomalé a rychlé rychlosti zdvihu“: Dodatečné PLC může podle průběhu programu pohyb zdvihu při dané rychlosti zablokovat nebo povolit. Je-li uvolnění uděleno, může zdvihací ústrojí zvedat nebo spouštět. Vztahuje se vždy k aktuálně zvolené kočce.
„Jízda kočky 1, 2 nebo 3“: Dodatečné PLC může podle průběhu programu jízdu uvedené kočky zablokovat nebo povolit. Je-li uvolnění uděleno, lze uvedenou kočku řídit. Vztahuje se na uvedenou kočku bez ohledu na aktuálně zvolenou kočku.
- „Zvedání/spouštění zdvihacího ústrojí 1, 2 nebo 3“: Dodatečné PLC může podle průběhu programu dané zdvihací ústrojí zablokovat nebo povolit. Je-li uvolnění uděleno, může uvedené zdvihací ústrojí zvedat nebo spouštět. Vztahuje se na uvedené zdvihací ústrojí bez ohledu na aktuálně zvolenou kočku.
- „Nouzové zastavení“: Dodatečné PLC může podle průběhu programu nouzové zastavení zablokovat nebo povolit. Je-li uvolnění uděleno, může být jeřáb provozován. Pokud je nouzové zastavení zablokováno dodatečným PLC, platí pro celý jeřáb.
- „Tandemový provoz“: Dodatečné PLC může podle průběhu programu tandemový provoz zablokovat nebo povolit. Je-li uvolnění uděleno, lze v případě potřeby využít tandemový provoz. Pokud je tandemový provoz dodatečným PLC zablokován, nelze jej aktivovat.
Využití chyb a provozních režimů dodatečného PLC
- „Všeobecná chyba“: Zde se zobrazuje chybový kód dodatečného PLC. Význam jednotlivého chybového kódu závisí na programovém průběhu dodatečného PLC. Chybové kódy jsou popsány v dokumentaci zákaznické zvláštní funkce.
- „Provozní režim“: Pomocí zde uvedeného čísla lze nastavit provozní režim a předat jej dodatečnému PLC. Význam jednotlivého provozního režimu závisí na programovém průběhu dodatečného PLC. Provozní režimy jsou popsány v dokumentaci zákaznické zvláštní funkce.
Zápis úvodní hodnoty záznamového zařízení souhrnného zatížení
Mimo jiné je při výměně vadného PLC nutné vyčíst spotřebované hodiny plné zátěže ze záznamového zařízení souhrnného zatížení a po instalaci nového PLC je zapsat jako novou úvodní hodnotu záznamového zařízení souhrnného zatížení.
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]).
Vyvolání záznamového zařízení souhrnného zatížení
Přehled: Navigace v KranOS |
|---|
Uživatel ‚SERVICE’ 🡪 „Zdvihací ústrojí“ 🡪 „Kalibrace zdvihací ústrojí“ |
- Přihlaste se do KranOS jako uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V hlavním menu vyberte požadované zdvihací ústrojí (např. zdvihací ústrojí 1).
- Objeví se okno pro požadované zdvihací ústrojí.
- V menu „Nastavení“ (ozubené kolečko na žlutém podkladu) klikněte na položku menu „Kalibrace zdvihací ústrojí“.
Vyčtení záznamového zařízení souhrnného zatížení
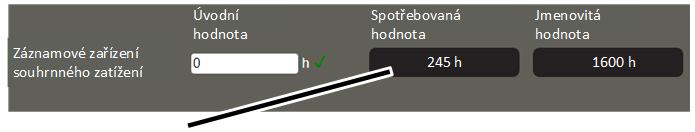
- Objeví se okno „Kalibrace zdvihací ústrojí“.
- V řádku „Záznamové zařízení souhrnného zatížení“ poznamenejte hodnotu v textovém poli „spotřebovaná hodnota“.
Přenesení záznamového zařízení souhrnného zatížení
V novém PLC:
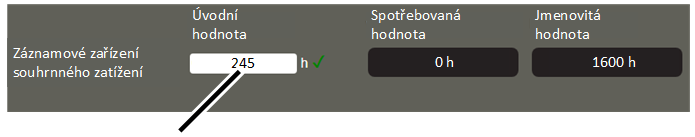
- V řádku „Záznamové zařízení souhrnného zatížení“ zapište před tím poznamenanou hodnotu ve vstupním poli „Úvodní hodnota“.
- Klikněte na tlačítko „Psát do PLC“.
Zobrazení diagnózy PLC s informací o verzi
K analýze chyb nebo při konzultaci se servisním oddělením ABUS mohou být užitečné informace o verzi z okna „Diagnóza PLC“ rozhraní KranOS.
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚CUSTOMER’ (uživatelská úroveň [1]) nebo ‚SERVICE’ (uživatelská úroveň [2]).
Zobrazení verze programu ABUControl
Přehled: Navigace v KranOS |
|---|
Uživatel ‚CUSTOMER‘ nebo ‚SERVICE’ 🡪 „Diagnóza PLC“ 🡪 „SD karta PLC“ |
- Přihlaste se do KranOS jako uživatel ‚CUSTOMER’ (uživatelská úroveň [1]) nebo ‚SERVICE’ (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V úvodním okně: V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Diagnóza PLC“.
- Objeví se okno „Diagnóza PLC“.
- V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „SD karta PLC“.
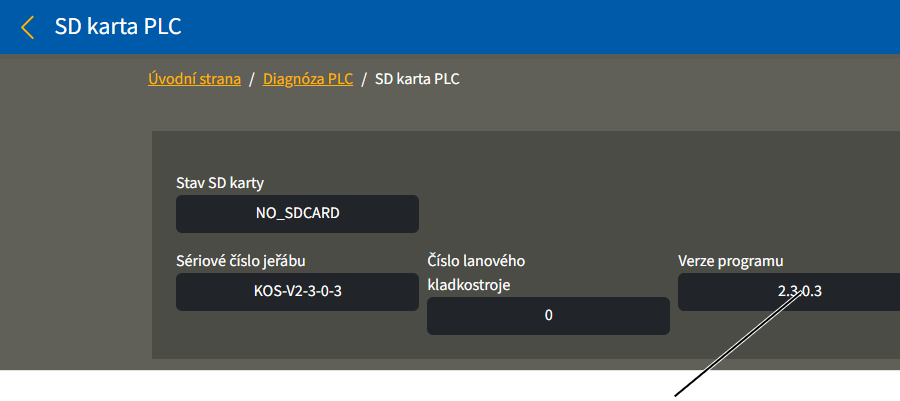
- Objeví se okno „SD karta PLC“.
- V textovém poli „Verze programu“ vyčtěte verzi programu ABUControl.
Upozornění:
Při používání této produktové příručky nebo při rozhovoru se servisem ABUS je relevantní především zde uvedená verze programu. Různá čísla verzí v okně „Diagnóza PLC“ mají význam pouze v jednotlivých případech.
Vyvolání stránky diagnózy PLC
Přehled: Navigace v KranOS |
|---|
Uživatel ‚CUSTOMER’ nebo ‚SERVICE’ 🡪 „Diagnóza PLC“ |
- Přihlaste se do KranOS jako uživatel ‚CUSTOMER’ (uživatelská úroveň [1]) nebo ‚SERVICE’ (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V úvodním okně: V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Diagnóza PLC“.
Vyčtení diagnózy
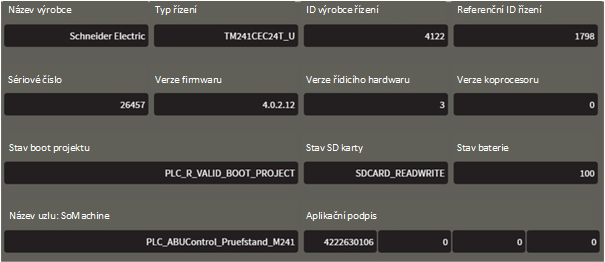
- Objeví se okno „Diagnóza PLC“.
- Vyčtěte potřebné informace:
Textové pole |
Význam |
|---|---|
„Název výrobce“ |
Jméno výrobce komponentů ovládání |
„Typ řízení“ |
Reference řízení |
„ID výrobce řízení“ |
ID výrobce komponentů ovládání |
„Referenční ID řízení“ |
ID typu řízení |
„Sériové číslo“ |
Sériové číslo řízení |
„Verze firmwaru“ |
Verze firmwaru řízení |
„Verze řídicího hardwaru“ |
Verze hardwaru řízení |
„Verze koprocesoru“ |
Verze koprocesoru řízení |
„Stav boot projektu“ |
Podává informace o bootovací aplikaci, která je uložena ve flash paměti PLC. |
„Stav SD karty“ |
Stav SD karty v PLC. |
„Stav baterie“ |
Stav nabití baterie PLC v procentech. |
„Název uzlu: SoMachine“ |
Název uzlu v síti SoMachine. |
„Aplikační podpis“ |
Podpis aplikace. |
Upozornění:
Různá čísla verzí v tomto okně mají význam pouze v jednotlivých případech.
Zobrazení diagnózy sběrnice
K analýze chyb nebo při konzultaci se servisním oddělením ABUS může být užitečné vidět, jaká zařízení sběrnice byla identifikována v síti sběrnice. Na jeřábu je v každém případě k dispozici síť sběrnice CAN. Navíc může být k dispozici i síť Modbus.
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚CUSTOMER’ (uživatelská úroveň [1]) nebo ‚SERVICE’ (uživatelská úroveň [2]).
Vyvolání diagnózy sběrnice
Přehled: Navigace v KranOS |
|---|
Uživatel ‚CUSTOMER’ nebo ‚SERVICE’ 🡪 „Diagnóza PLC“ 🡪 „Diagnóza sběrnice“ |
- Přihlaste se do KranOS jako uživatel ‚CUSTOMER’ (uživatelská úroveň [1]) nebo ‚SERVICE’ (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V úvodním okně: V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Diagnóza PLC“.
- Objeví se okno „Diagnóza PLC“.
- V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Diagnóza sběrnice“.
Vyčtení diagnózy sběrnice
nenalezené zařízení sběrnice (černé podbarvení)nalezené zařízení sběrnice (zelené podbarvení)
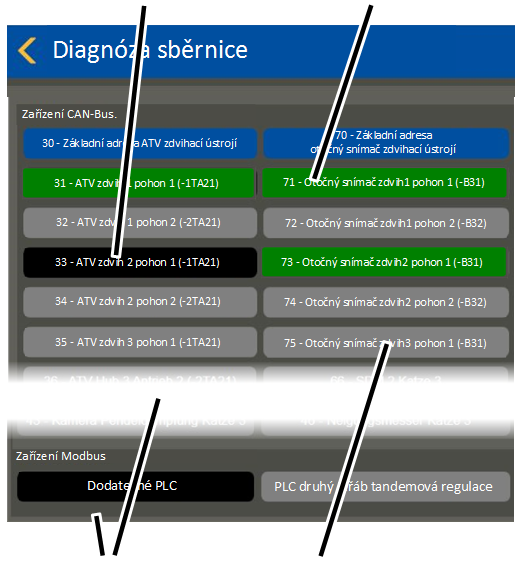
- Objeví se okno „Diagnóza sběrnice“.
- V horní části se zobrazují zařízení sběrnice CAN, v dolní části se zobrazují zařízení Modbus.
- Všechna zařízení sběrnice, která byla nalezena v síti sběrnice, jsou podbarvena zeleně.
- Všechna zařízení sběrnice, která nebyla nalezena v síti sběrnice, jsou podbarvena šedě.
- Všechna zařízení sběrnice, která nejsou na aktuálním jeřábu podle zákaznické specifikace dostupná, jsou podbarvena šedě.
V zásadě se zobrazí všechna zařízení sběrnice, která jsou na jeřábu s jednotkou ABUControl technicky možná.
Zobrazení souboru protokolu
K analýze chyb nebo při konzultaci se servisním oddělením ABUS může být užitečné zobrazit soubor protokolu.
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚CUSTOMER’ (uživatelská úroveň [1]) nebo ‚SERVICE’ (uživatelská úroveň [2]).
Vyvolání souboru protokolu PLC
Přehled: Navigace v KranOS |
|---|
Uživatel ‚CUSTOMER’ nebo ‚SERVICE’ 🡪 „Diagnóza PLC“ 🡪 „Soubor protokolu“ |
- Přihlaste se do KranOS jako uživatel ‚CUSTOMER’ (uživatelská úroveň [1]) nebo ‚SERVICE’ (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V úvodním okně: V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Diagnóza PLC“.
- Objeví se okno „Diagnóza PLC“.
- V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Soubor protokolu“.
- Objeví se okno „Soubor protokolu“.
- Klikněte na tlačítko „Soubor protokolu“.
Vyčtení souboru protokolu
Vyčtěte poslední záznamy:
tlačítko „Stáhnout soubor protokolu“
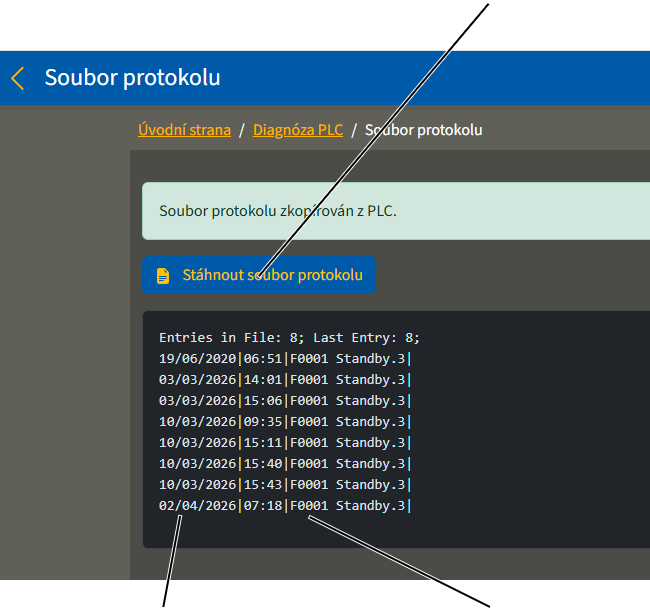
- Zobrazí se 15 hlášení souboru protokolu.
- Poslední hlášení se zobrazí na samostatném řádku.
- Hlášení a chybové kódy jsou v souboru protokolu uloženy s datem a časem.
Další podrobnosti k chybovým kódům, hlášením, potvrzování a přiřazování hlášení viz „Odstranění závad na jeřábu s ABUControl“.
Zobrazit celý soubor protokolu:
nová karta
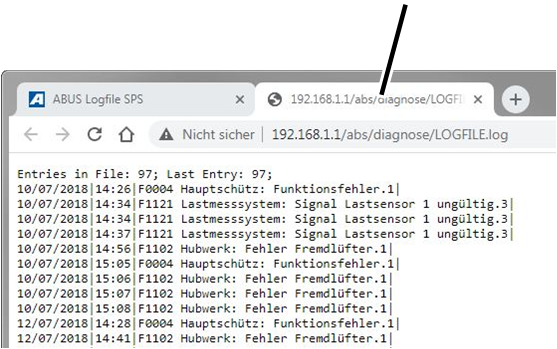
- Klikněte na tlačítko „Soubor protokolu“.
- V prohlížeči se otevře nová karta a zobrazí se celý soubor protokolu.
Soubor protokolu obsahuje maximálně 500 záznamů. Jestliže je dosažen maximální počet 500 záznamů, nejstarší záznamy se na začátku souboru protokolu přepíší. To znamená, že záznamy na začátku souboru protokolu mohou být aktuálnější než na konci souboru protokolu.
Zobrazení řetězců kroků PLC
K analýze chyb nebo při konzultaci se servisním oddělením ABUS může být užitečné vidět, zda spuštění PLC funguje bezchybně nebo na jakém místě se vyskytla chyba.
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚CUSTOMER’ (uživatelská úroveň [1]) nebo ‚SERVICE’ (uživatelská úroveň [2]).
Zobrazení diagnózy řetězců kroků PLC
Přehled: Navigace v KranOS |
|---|
Uživatel ‚CUSTOMER’ nebo ‚SERVICE’ 🡪 „Diagnóza PLC“ 🡪 „Diagnóza řetězce kroků PLC“ |
- Přihlaste se do KranOS jako uživatel ‚CUSTOMER’ (uživatelská úroveň [1]) nebo ‚SERVICE’ (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V úvodním okně: V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Diagnóza PLC“.
- Objeví se okno „Diagnóza PLC“.
- V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Diagnóza řetězce kroků PLC“.
Vyčtení „Diagnózy řetězců kroků PLC"
přerušený řetězec kroků
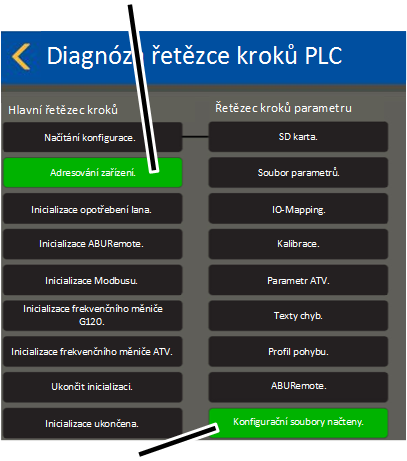
- Objeví se okno "Diagnóza PLC".
- Zobrazí se tři řetězce kroků „Hlavní řetězec kroků“, „Parametrický řetězec kroků“ a „Vizualizační řetězec kroků“.
Řetězec kroků je běh programu v PLC. Všechny jednotlivé kroky v rámci řetězce kroků se postupně provedou při spuštění PLC.
Teprve tehdy, když jsou všechny řetězce kroků provedeny až do posledního kroku, je PLC připraveno k použití.
- Poslední krok v rámci řetězce kroků se podbarví zeleně: Řetězec kroků proběhl úspěšně až do posledního kroku.
- Další krok v rámci řetězce kroků se podbarví zeleně: Řetězec kroků nyní proběhl až do zeleně podbarveného kroku. Při tomto kroku se možná vyskytla chyba.
Hlavní řetězec kroků a parametrický řetězec kroků jsou vzájemně propojeny. Hlavní řetězec kroků se spouští v prvním kroku parametrického řetězce kroků. Když byl parametrický řetězec kroků proveden, hlavní řetězec kroků se dále zpracovává od druhého kroku.
Nastavení data a času
Mimo jiné se v souboru protokolu ukládá datum a čas, k nimž se vyskytla tato chyba. To může být užitečné k analýze chyb nebo při konzultaci se servisním oddělením ABUS.
Čas se ukládá v PLC a běží díky interní baterii PLC dál i tehdy, když je jeřáb vypnutý.
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]).
Vyvolání nastavení času
Přehled: Navigace v KranOS |
|---|
Uživatel ‚SERVICE’ 🡪 „Diagnóza PLC“ 🡪 „Nastavit čas PLC“ |
- Přihlaste se do KranOS jako uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V úvodním okně: V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Diagnóza PLC“.
- Objeví se okno „Diagnóza PLC“.
- V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Nastavit čas PLC“.
Nastavení data a času
vstupní pole pro datumtlačítko „Převzít čas prohlížeče“
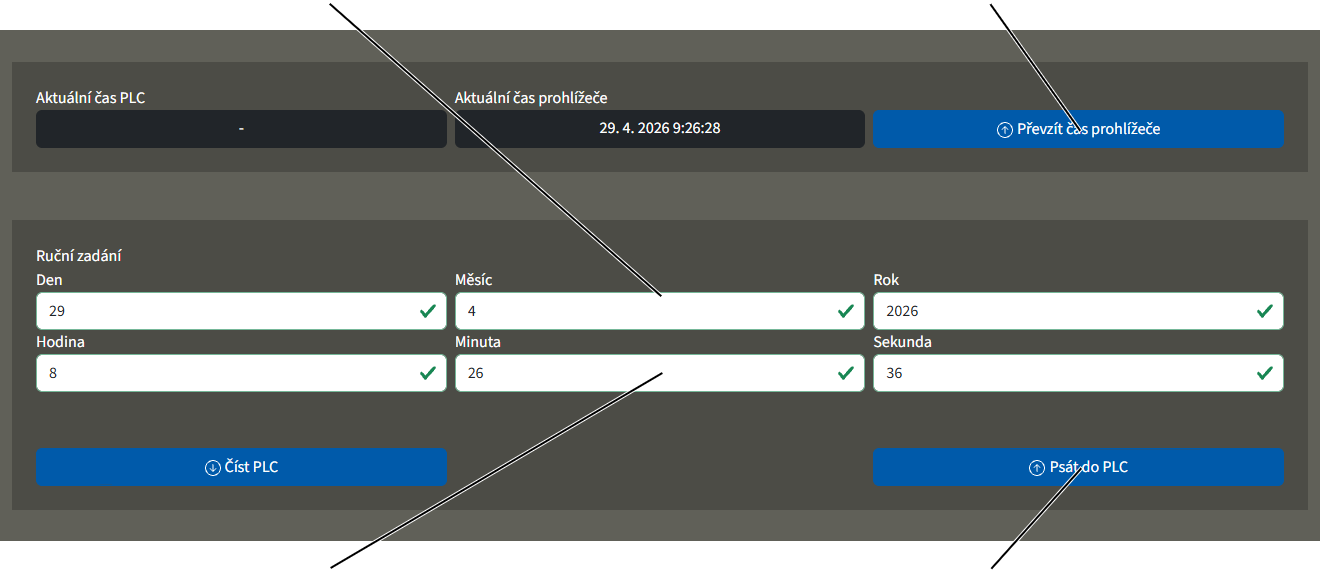
- Objeví se okno „Nastavit čas PLC“.
Převzetí data a času z prohlížeče:
- Klikněte na tlačítko „Převzít čas prohlížeče“.
- Datum a čas se převezmou z prohlížeče.
Manuální zadání data a času:
- Ve vstupních polích zadejte datum a čas.
- Klikněte na tlačítko „Psát do PLC“.
- PLC uloží datum a čas.
Výměna baterie PLC
Baterie v PLC má životnost přibližně 4 až 5 let a proto by se měla asi po 4 letech vyměnit.
Typ baterie: CR2032.
držák baterie
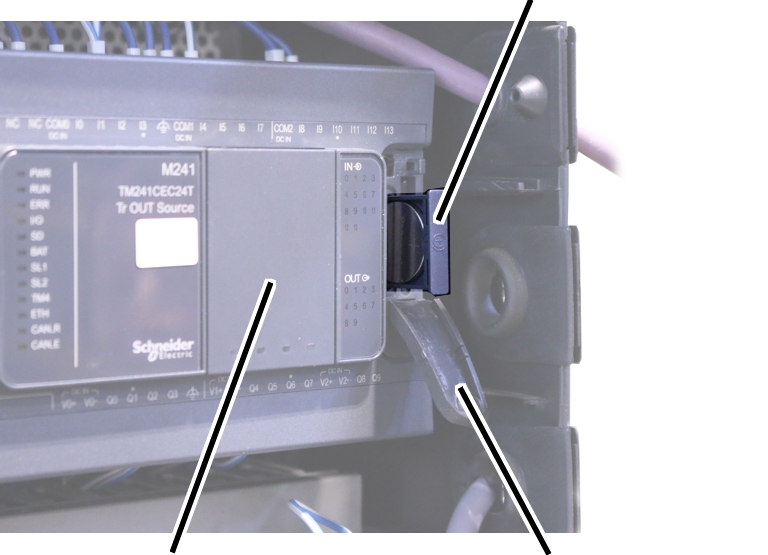
- Vypněte jeřáb. Viz „Vypnutí jeřábu“.
- Otevřete stykačovou skříň kočky.
- Vyklopte kryt na PLC.
- Vytáhněte držák baterie.
- Vyjměte prázdnou baterii.
Prázdnou baterii ekologicky zneškodněte.
- Dbejte na polaritu a vložte novou baterii typu CR2032.
- Držák baterie zasuňte do PLC.
Zasunutí SD karty do PLC nebo vyjmutí
SD karta
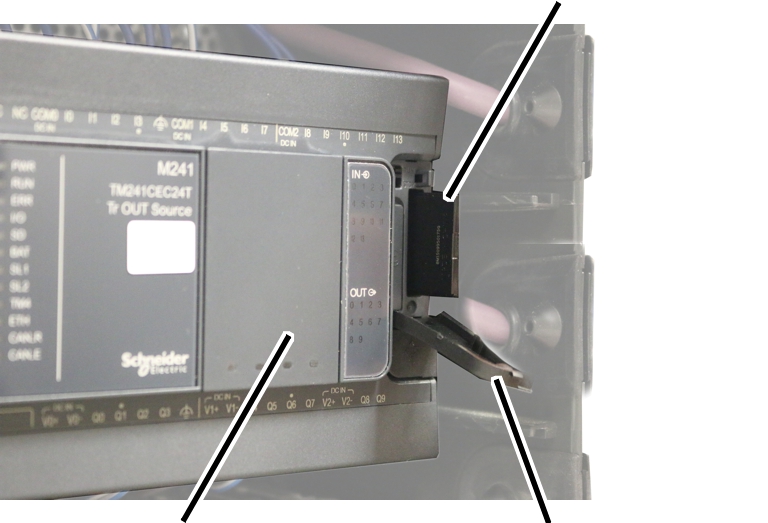
- Vypněte jeřáb. Viz „Vypnutí jeřábu“.
- Otevřete stykačovou skříň kočky.
- Vyklopte kryt na PLC.
- Vytáhněte SD kartu z PLC nebo ji zasuňte.
- Zapněte jeřáb.
Jestliže se při běžném provozu ABUControl zasune SD karta do PLC nebo se vyjme:
- Ovládání jeřábu se automaticky znovu spustí a nově proběhne řetězec kroků při spuštění ABUControl.
Ovládání jeřábu bez SD karty
Jeřáb by se měl zásadně používat se zasunutou SD kartou. Jestliže se jeřáb zapnul bez SD karty, zobrazí se chybové hlášení „NoSdCard“.
Přehled: adresy zařízení
Adresa zařízení je digitální jednoznačná adresa každého zařízení sběrnice CAN v síti sběrnice CAN, přes niž si PLC a příslušné zařízení sběrnice CAN vyměňují data. Každé zařízení sběrnice CAN musí mít vlastní, jednoznačnou adresu. Jestliže mají dvě zařízení sběrnice CAN nedopatřením stejnou adresu, dojde ke konfliktu a zobrazí se chyba.
U mnoha zařízení sběrnice CAN lze adresu nastavit automaticky. Za tím účelem jsou zařízení sběrnice CAN nastavena z výrobního závodu na základní adresu (základní adresa většinou končí na ‚0‘). Tato základní adresa se jinak v síti sběrnice CAN nepoužívá.
Jestliže PLC při zapnutí nenalezne v síti CAN zařízení sběrnice CAN a místo toho nalezne zařízení sběrnice CAN se základní adresou, předpokládá, že bylo toto zařízení sběrnice CAN právě vyměněno. Proto se základní adresa změní na základní adresu chybějícího zařízení sběrnice CAN.
Zařízení sběrnice CAN |
Základní adresa |
|---|---|
Frekvenční měnič jízda jeřábu |
10 |
Frekvenční měnič jízda kočky |
20 |
Frekvenční měnič zdvihací ústrojí značka ‚Schneider‘ |
30 |
Sklonoměr kočky |
40 |
Frekvenční měnič zdvihací ústrojí značka ‚Siemens‘ |
50 |
Otočný snímač absolutních hodnot |
70 |
Maticový LED displej |
100 |
Nastavení parametrů frekvenčního měniče
Při spuštění jeřábu jsou načteny parametry frekvenčních měničů a porovnány se specifikovanou konfigurací PLC. Pokud se parametry neshodují, jsou parametry automaticky přeneseny do příslušného frekvenčního měniče.
Kromě toho lze parametry přenést znovu ručně.
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚SERVICE’ (uživatelská úroveň [2]).
Vyvolání výběru profilu pohybu
Přehled: Navigace v KranOS |
|---|
Uživatel ‚SERVICE’ 🡪 „Profil pohybu“ |
- Přihlaste se do KranOS jako uživatel ‚SERVICE’ (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V úvodním okně: V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Profil pohybu“.
Zahájení nastavení parametrů
- Objeví se okno „Profil pohybu“.
- Klikněte na tlačítko „Kompletně nově parametrizovat frekvenční měnič“.
- Zobrazí se dotaz „Opravdu nově parametrizovat frekvenční měnič?“.
- Klikněte na tlačítko „Nově parametrizovat“.
- Vypněte jeřáb síťovým odpojovačem nebo síťovým spínačem.
- Počkejte 60 s.
- Jeřáb opět zapněte.
- ABUControl se spustí znovu.
- Navíc se během nového spuštění frekvenční měnič parametrizuje.
Resetování frekvenčního měniče a nové proměření motoru zdvihu
Při spuštění jeřábu se motor zdvihu elektricky proměří. Při měření se pomocí zkušebního proudu testují určité elektrické hodnoty motoru zdvihu. Tyto hodnoty jsou frekvenčním měničem porovnány s výsledky měření z prvního spuštění jeřábu při uvedení do provozu a frekvenční měnič se příslušně nastaví. Tímto způsobem může frekvenční měnič v běžném provozu zohlednit tepelný stav motoru zdvihu.
Měření při spuštění jeřábu lze deaktivovat. Viz „Nastavení rozšířených parametrů pro profil zdvihu“. Pak se již nezohledňuje tepelný stav motoru zdvihu.
Pomocí této funkce se při prvním uvedení do provozu vymaže měření z prvního spuštění jeřábu a parametry se znovu přenesou. Přenos parametrů odpovídá stejnému rozsahu jako v části „Nastavení parametrů frekvenčního měniče“.
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚SERVICE’ (uživatelská úroveň [2]).
Vyvolání výběru profilu pohybu
Přehled: Navigace v KranOS |
|---|
Uživatel ‚SERVICE’ 🡪 „Profil pohybu“ |
- Přihlaste se do KranOS jako uživatel ‚SERVICE’ (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V úvodním okně: V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Profil pohybu“.
Zahájení nastavení parametrů a nové proměření motoru zdvihu
tlačítko „Resetovat frekvenční měnič na tovární nastavení“
- Objeví se okno „Profil pohybu“.
- Klikněte na tlačítko „Resetovat frekvenční měnič na tovární nastavení“.
- Zobrazí se dotaz „Opravdu frekvenční měnič resetovat do továrního nastavení?“.
- Klikněte na tlačítko „Resetovat“.
- Zobrazí se hlášení „F0007: Frekvenční měnič resetován. Vypnout a zapnout jeřáb“.
- Vypněte jeřáb síťovým odpojovačem nebo síťovým spínačem.
- Počkejte 60 s.
- Zajistěte, aby motor nebo motory zdvihu byly ochlazeny na okolní teplotu.
V opačném případě může být měření zkresleno a tepelný stav motoru zdvihu nelze řádně zohlednit.
- Jeřáb opět zapněte.
- ABUControl se spustí znovu.
- Na motoru nebo motorech zdvihu: měření motoru se provádí během uvádění do provozu a výsledky měření se uloží.
- Na všech frekvenčních měničích: během nového spuštění se navíc nově nastaví parametry všech frekvenčních měničů.
Výměna a referencování otočného snímače absolutních hodnot
Otočný snímač absolutních hodnot je namontován na mezním vypínači převodovky a zjišťuje přesnou pozici lanového bubnu a hlásí ji PLC.
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚SERVICE’ (uživatelská úroveň [2]).
Pouze u mezního vypínače převodovky ‚GGS‘ a otočným snímačem absolutních hodnot ‚AWG‘
Otočný snímač absolutních hodnot je jako pevná jednotka spojena s mezním vypínačem převodovky a je nutné jej vždy vyměnit společně s ním.
Deska otočného snímače absolutních hodnot se nesmí z mezního vypínače převodovky demontovat a samostatně vyměňovat.
Po výměně celé jednotky je nutné automaticky nebo manuálně provést adresování a referencování nového otočného snímače absolutních hodnot.
Výměna otočného snímače absolutních hodnot
Mezní vypínač převodovky ABUS ‚GGS‘ s otočným snímačem absolutních hodnot ‚AWG‘ je plně kompatibilní s mezními vypínači zdvihu ‚GPK‘ s otočnými snímači ‚Kübler‘. Je-li to nutné, lze nicméně zabudovat i mezní vypínač zdvihu ‚GPK‘ s otočným snímačem absolutních hodnot ‚Kübler‘.
- Demontujte vadný mezní vypínač převodovky.
- Namontujte nový mezní vypínač převodovky.
Viz produktová příručka „Mezní vypínač převodovky ABUS s otočným snímačem absolutních hodnot“ kapitola „Montáž a připojení mezního vypínače převodovky“.
- Proveďte nové nastavení pro dolní omezovač zdvihu, horní omezovač zdvihu a záložní omezovač.
Viz „Nastavení spínacích bodů pro záložní omezovač a horní omezovač zdvihu“.
Viz „Nastavení spínacího bodu pro dolní omezovač zdvihu“.
Referencování otočného snímače absolutních hodnot
Po výměně otočného snímače absolutních hodnot je nutné provést jeho referencování. Toto referencování není součástí nastavování spínacích bodů mezního vypínače převodovky, ani součástí kalibrace systému měření zátěže, nýbrž je důležité pro interní výpočty (např. tlumení kývání a prognóza vyřazení lana). Jestliže není otočný snímač absolutních hodnot správně referencován, může docházet k poruchám při tlumení kývání a chybným výpočtům při prognóze vyřazení lana.
Tři spínací body mezního vypínače převodovky by měly být již správně nastaveny před tím, než se provede referencování otočného snímače absolutních hodnot.
Změření referenčního bodu:
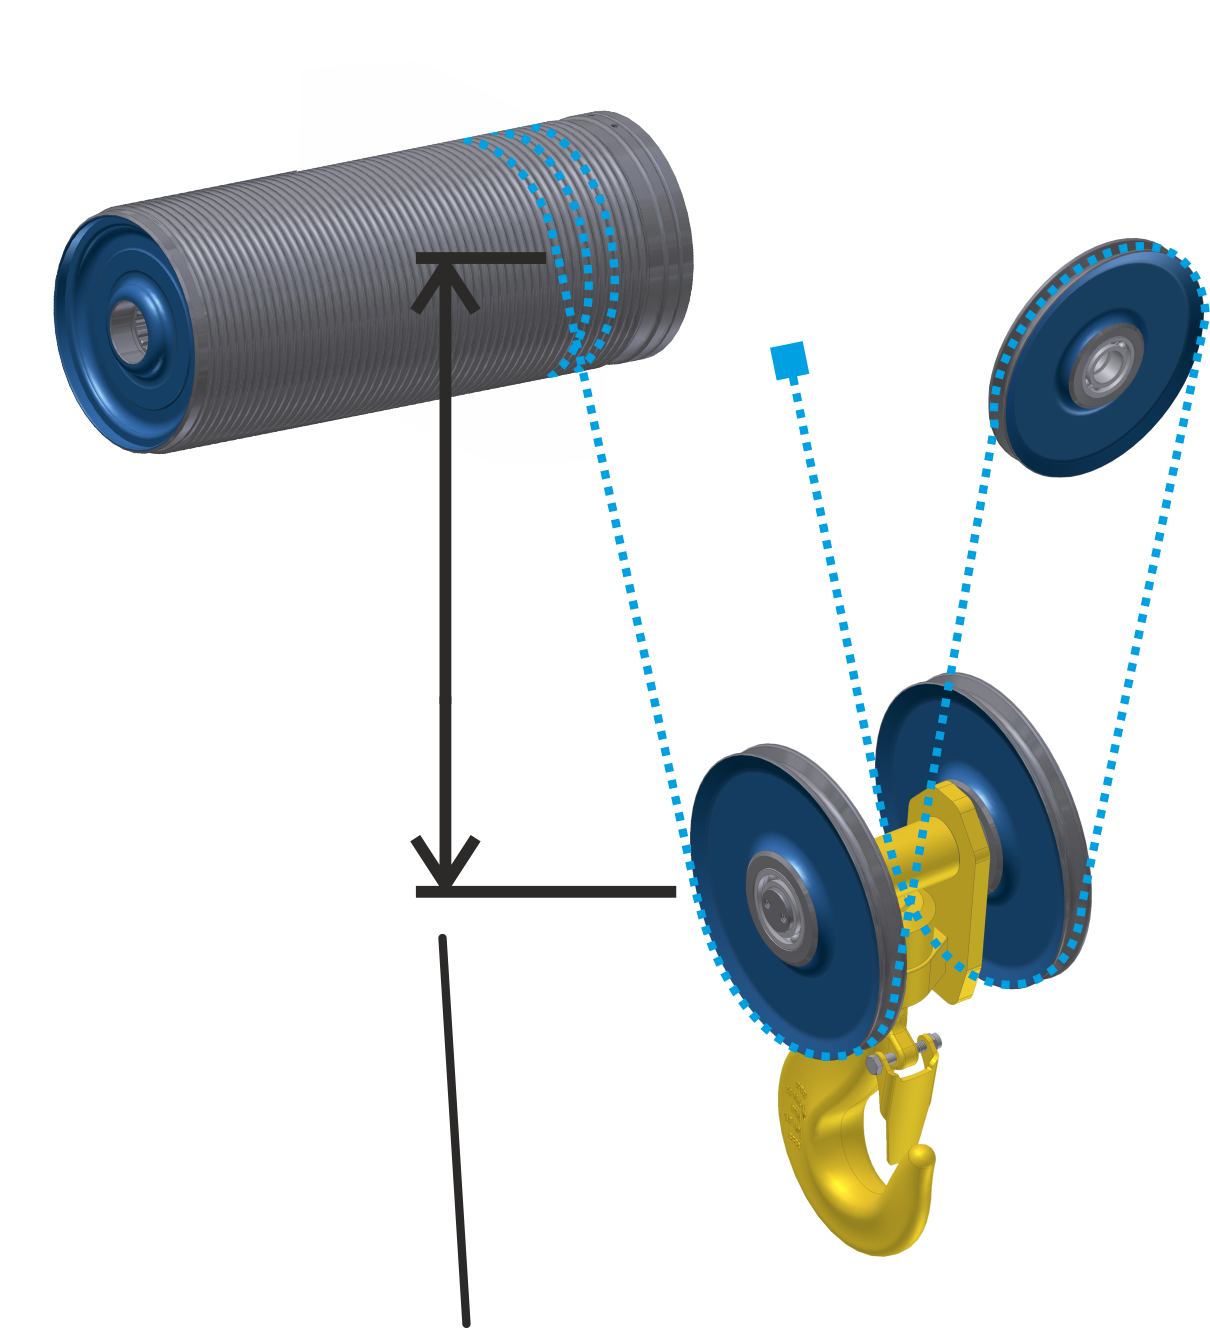
- Najeďte nosným hákem do polohy, v níž lze jednoduše změřit referenční bod (např. asi 1,5 m pod nejvyšší polohou háku).
- Změřte svislou vzdálenost od středu lanového bubnu až do středu vratné kladky spodní kladnice.
Nastavení referenčního bodu:
Přehled: Navigace v KranOS |
|---|
Uživatel ‚SERVICE’ 🡪 „Zdvihací ústrojí“ 🡪 „Otočný snímač“ |
- Přihlaste se do KranOS jako uživatel ‚SERVICE’ (servis) (uživatelská úroveň [2]). Viz „Přihlášení do systému KranOS“.
- V hlavním menu vyberte požadované zdvihací ústrojí (např. zdvihací ústrojí 1).
- Objeví se okno pro požadované zdvihací ústrojí.
- V menu „Nastavení“ (tři vodorovné pruhy) klikněte na položku menu „Otočný snímač“.
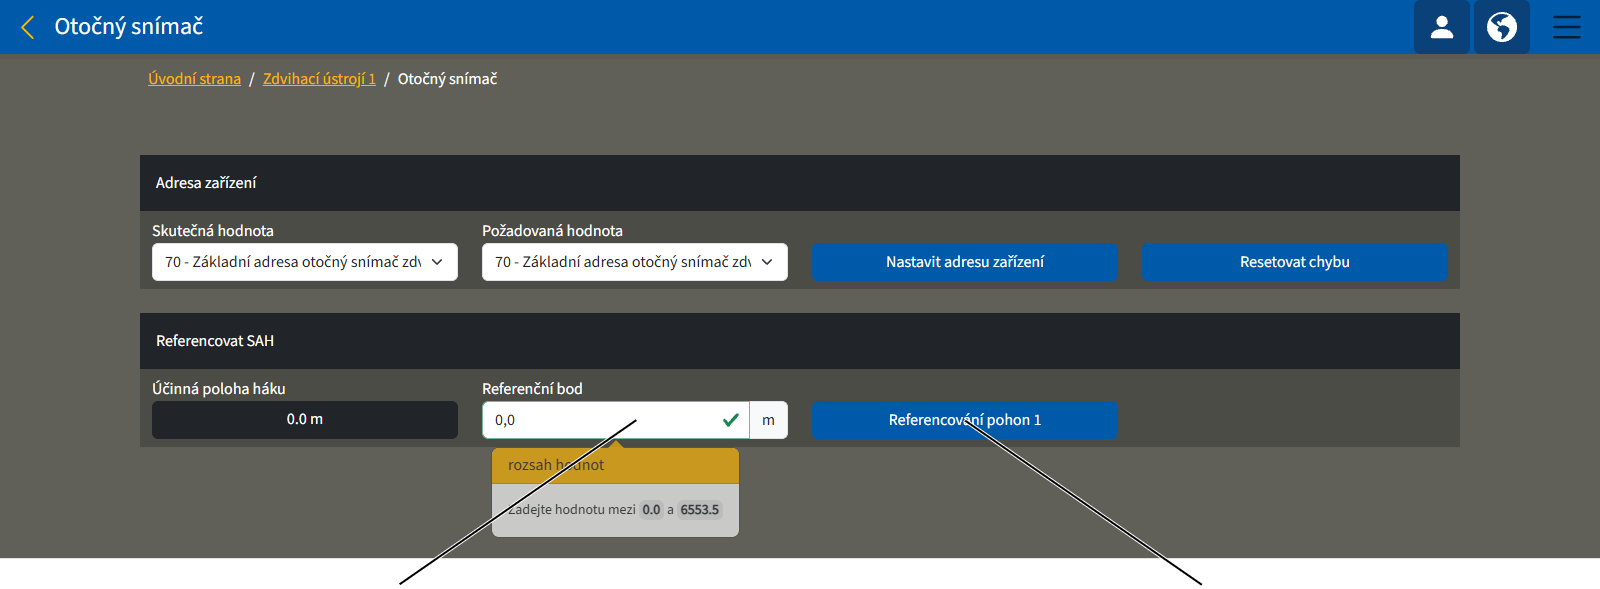
- Objeví se okno „Otočný snímač“.
- Ve vstupním poli „Referenční bod“ zadejte před tím naměřenou hodnotu.
- Klikněte na tlačítko pro požadovaný pohon (např. „Referencování pohon 1“).
- Objeví se dotazovací okno.
- Klikněte na tlačítko „Provést referencování“.
- Zadaná hodnota se uloží.
Přehled: zakončovací odporu v síti sběrnice CAN
V síti sběrnice CAN jako u jednotky ABUControl probíhá centrální vodič sběrnice CAN jako hlavní větev. Na obou koncích hlavní větve vodiče sběrnice CAN je nutné nastavit zakončovací odpory. Tím se zabrání poruchám ve vedení sběrnice CAN. K této hlavní větvi lze hvězdicovitě připojit další zařízení sběrnice CAN sítě CAN bez zakončovacího odporu na rozvaděč CAN.
V závislosti na jeřábu může mít síť sběrnice CAN velmi rozdílnou strukturu. Je zde nutné například zohlednit polohu maticového LED displeje, stejně jako počet koček a provedení (dvojité zdvihací ústrojí se dvěma pohony zdvihu na kočku) a další.
V tomto oddíle jsou popsány dvě základní sítě sběrnice CAN pro jeřáby s jednou nebo dvěma kočkami. U všech dalších sítí sběrnice CAN kontaktujte servisní oddělení ABUS.
Při výměně zařízení sběrnice CAN:
Jestliže se vymění vadná zařízení sběrnice CAN (např. PLC, CAN rozvaděč, maticové LED displeje, ...), je nutné zakončovací odpor na novém zařízení sběrnice CAN zapojit tak, jak byl zapojen u vadného zařízení sběrnice CAN.
Pouze u jeřábu s jednou kočkou
CAN rozvaděč ve stykačové skříni jeřábu se zakončovacím odporem, „off“CAN rozvaděč
v kočce, „off“
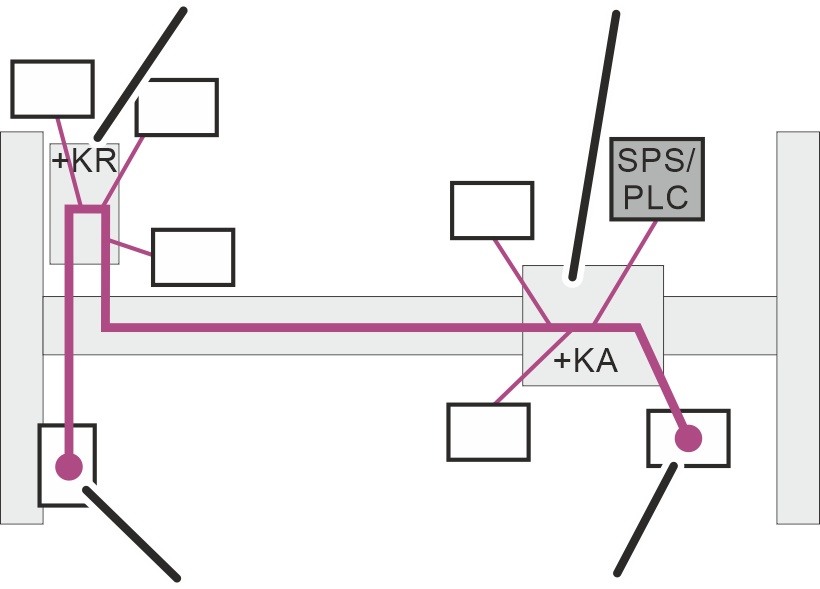
V síti sběrnice CAN jednotky ABUControl u jeřábu s jednou kočkou probíhá hlavní větev od kočky na otočném snímači absolutních hodnot (AWG) stykačovou skříní jeřábu (+KR) až k maticovému LED displeji.
Zakončovací odpory jsou zapnuté na otočném snímači absolutních hodnot (AWG) a v maticovém LED displeji. Zakončovací odpor v CAN rozvaděči ve stykačové skříni jeřábu (+KR) a ve stykačové skříni kočky (+KA) je vypnutý.
Pouze u jeřábu se dvěma kočkami
CAN rozvaděč zakončovací odpor ‚off‘CAN rozvaděč v kočce 1, „off“
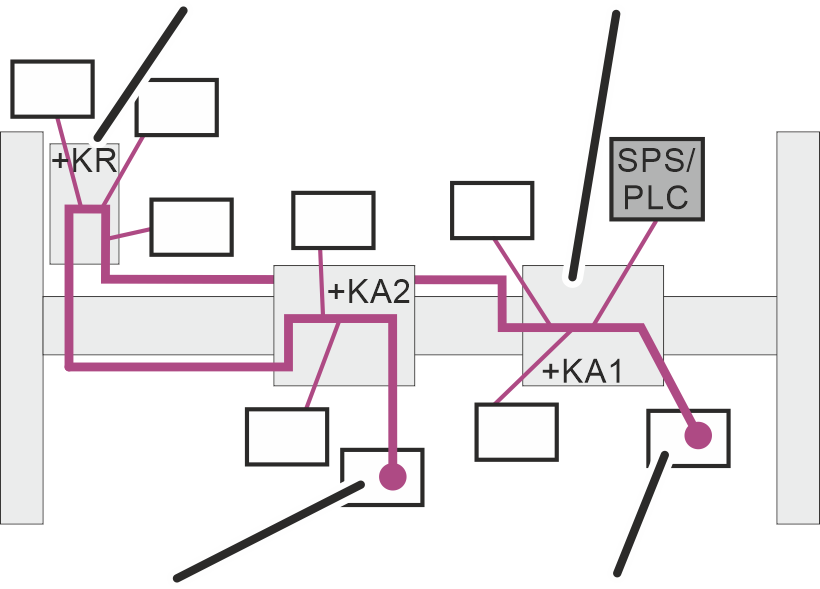
V síti sběrnice CAN jednotky ABUControl u jeřábu se dvěma kočkami probíhá hlavní větev od kočky od otočného snímače absolutních hodnot 1 (AWG 1) stykačovou skříní jeřábu (+KR) až k otočnému snímači absolutních hodnot 2 (AWG 2).
Zakončovací odpory jsou zapnuté na otočných snímačích absolutních hodnot 1 a 2 (AWG 1 a AWG 2). Zakončovací odpor v CAN rozvaděči ve stykačové skříni jeřábu (+KR) a ve stykačové skříni kočky (+KA) je vypnutý.
Spojení jednotky ABUControl s jinou sítí WLAN
V normálním případě vytvoří modul WLAN vlastní síť WLAN. S počítačem s WLAN pak lze vytvořit bezdrátové spojení se sítí WLAN jeřábu.
Jestliže zákazník už má síť WLAN, může se ABUControl ale do stávající sítě WLAN přihlásit jako účastník.
K tomuto účelu lze příslušně upravit nastavení modulu WLAN (např. IP adresu, SSID, ...).
- Kontaktujte servisní oddělení firmy ABUS. Viz „Servis ABUS“.
Odstranění závad na jeřábu s ABUControl
Jestliže jeřáb s jednotkou ABUControl nefunguje nebo nefunguje tak, jak se od něj očekává, může být příčinou porucha na jednotce ABUControl
Chybové kódy
Jestliže se na maticovém LED displeji objeví hlášení:
- Na maticovém LED displeji se zobrazuje chybový kód a hlášení systému ABUControl jako běžící text.
Rychlost textu lze nastavit v systému KranOS v parametru Jízda jeřábu nebo v parametru Jízda kočky. Viz „Nastavení rozšířených parametrů pro profily jízdy (profil jízdy jeřábu, profil jízdy kočky)“.
Potvrzení hlášení
Zobrazená hlášení jsou rozdělena do tří kategorií, nezávisle na tom, jak jsou závažná.
- Kategorie se zobrazuje na konci hlášení jako „.1“, „.2“ nebo „.3“.
- „.3“: Informativní hlášení. Jeřáb je možné dále normálně používat.
Pro potvrzení zobrazení hlášení stiskněte tlačítko nouzového zastavení nebo klakson.
- „.2“: Nezávažná chyba. Spustí se funkce nouzového zastavení, jeřáb zůstane stát.
Pro potvrzení zobrazení hlášení stiskněte tlačítko nouzového zastavení nebo klakson.
Jestliže se chyba potom znovu neobjeví, je možné pokračovat v normálním provozu jeřábu.
Jestliže se pak chyba znovu objeví, hlášení se ještě jednou nezobrazí. Jeřáb je pak možné dále používat, osu jeřábu, která je chybou dotčena, lze ale používat pouze s pomalou rychlostí.
- „.1“: Závažná chyba. Spustí se funkce nouzového zastavení, jeřáb zůstane stát.
Pro potvrzení zobrazení hlášení stiskněte tlačítko nouzového zastavení nebo klakson. Jestliže je chyba vyvolána frekvenčním měničem, je nutné jeřáb navíc kompletně vypnout a opět zapnout.
Jestliže se chyba potom znovu neobjeví, je možné pokračovat v normálním provozu jeřábu.
Jestliže se pak chyba znovu objeví, hlášení se ještě jednou zobrazí. Funkce nouzového zastavení se znovu spustí.
Přiřazení hlášení
Číslice před hlášením uvádějí, kde (např. na jaké ose jeřábu) se chyba vyskytla a jaká kočka nebo jaké zdvihací ústrojí (v případě více koček na jeřábu) je postižena.
třetí a čtvrtá číslice pro číslo chyby
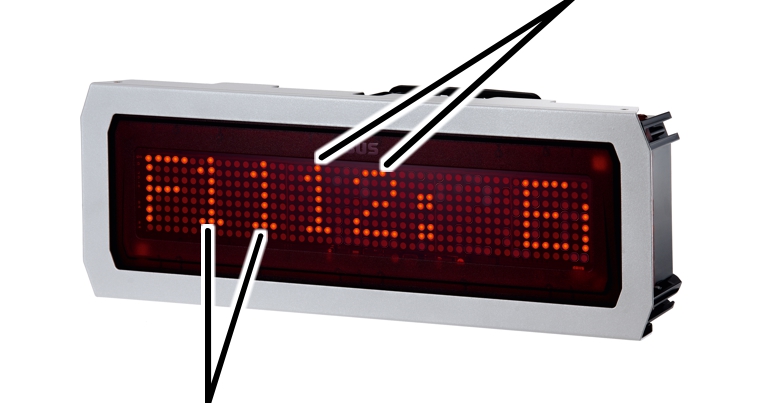
- První a druhá číslice: číslo zdvihacího ústrojí, kočky nebo pohonu jeřábu v kombinaci s osou jeřábu, resp. funkční oblastí
- Třetí a čtvrtá číslice: číslo chyby
Pro první dvě čísla vyplývají tyto kombinace:
Číslice |
Místo |
|---|---|
F00_ _ |
Obecná chyba |
F11_ _ |
Zdvihací ústrojí 1, pohon zdvihu 1 |
F12_ _ |
Zdvihací ústrojí 1, pohon zdvihu 2 |
F21_ _ |
Zdvihací ústrojí 2, pohon zdvihu 1 |
F22_ _ |
Zdvihací ústrojí 2, pohon zdvihu 2 |
F31_ _ |
Zdvihací ústrojí 3, pohon zdvihu 1 |
F32_ _ |
Zdvihací ústrojí 3, pohon zdvihu 2 |
F13_ _ |
Kočka 1 |
F23_ _ |
Kočka 2 |
F33_ _ |
Kočka 3 |
F14_ _ |
Pohon pojezdu jeřábu frekvenční měnič 1 |
F24_ _ |
Pohon pojezdu jeřábu frekvenční měnič 2 (pouze u elektronického vedení stopy a pohonu pojezdu jeřábu quadro) |
‚Pohon zdvihu 2‘ (F_2_ _) se používá pouze o dvojitého zdvihacího ústrojí. Všechna ostatní zdvihací ústrojí mají pouze jeden pohon zdvihu (F_1_ _)
‚Zdvihací ústrojí 2‘ a ‚zdvihací ústrojí 3‘ stejně jako ‚kočka 2‘ a ‚kočka 3‘ platí pro jeřáby se dvěma a třemi kočkami.
Jeřáb má v normálním případě jeden frekvenční měnič pro oba pohony pojezdu jeřábu (F14_ _). U jeřábů s elektronickým vedením stopy má každý z obou pohonů pojezdu jeřábu vlastní frekvenční měnič (F14_ _ a F24_ _). U pohonů pojezdu jeřábu quadro mohou být čtyři pohony pojezdu, při větším příkonu motorů, rozděleny i na dva frekvenční měniče.
Číslice |
Místo |
|---|---|
F40_ _ |
Kontrola vzdálenosti jeřábu |
F41_ _ |
ovládání objíždění |
F51_ _ |
kontrola vzdálenosti kočky 1 |
F52_ _ |
kontrola vzdálenosti kočky 2 |
F53_ _ |
kontrola vzdálenosti kočky 3 |
F60_ _ |
pojistka proti přejetí |
Přehled hlášení
Všeobecně |
|---|
„F0001: Standby.3“ Jeřáb je zapnutý a v režimu standby. Odblokujte tlačítko nouzového zastavení nebo přihlaste se na vysílači, abyste mohli jeřáb používat. |
„F0003 PLC: Psaní na SD kartu selhalo.3“ Při ukládání dat na SD kartě v PLC došlo k chybě. Zkontrolujte SD kartu a případně vložte novou. |
„F0004 Hlavní stykač: Chyba funkce.1“ Hlavní stykač je zapnutý, měl by být ale vypnutý, protože bylo stisknuto tlačítko nouzového zastavení. |
„F0032: Učení polohy.3“ Funkce "teach-in" je u polohovacího ovládání aktivní |
„F0048: Asistent háku omezen.3“ Asistent háku lze používat pouze omezeně, například není možné zvedání nebo není možná jízda jeřábu v určitém směru. |
Zdvihací ústrojí |
|---|
„F_ _05 Zdv. ústrojí: Měření motoru selhalo.1“ Elektrické měření motoru zdvihu při zapnutí jeřábu neproběhlo úspěšně. |
„F_ _17 Zdvihací ústrojí: Najetí záložního omezovače.1“ Nosný hák přejel přes spínací bod horního omezovače zdvihu a spustil záložní omezovač. Zkontrolujte spínací bod a mezní vypínač převodovky. |
„F_ _20 Zdvihací ústrojí: Překročena maximální výška háku.1“ Nosný hák překročil nastavenou maximální výšku háku. |
„F_ _26: Zdvihací ústrojí: Opotřebení lana nad 80 procent.3“ Lano dosáhlo 80 % hodnoty nepřípustného opotřebení. Zajistěte periodickou kontrolu. |
„F_ _27: Zdvihací ústrojí: Pozor! Opotřebení lana nad 100 procent.3“ Lano dosáhlo 100 % hodnoty nepřípustného opotřebení. S jeřábem dále nepracujte. Zajistěte periodickou kontrolu. |
„F_ _31 Zdvihací ústrojí: Příliš vysoké/nízké otáčky.1“ Skutečné otáčky zdvihacího ústrojí (měřeno otočným snímačem) překračují hranici tolerance (příliš vysoké/nízké) v porovnání s požadovanými otáčkami zdvihacího ústrojí. |
„F_ _32 nebo F_ _33 Zdvihací ústrojí synchronní chod: Odchylka příliš velká.1“ Při regulaci souběhu dvou zdvihacích ústrojí u jeřábu se dvěma zdvihacími ústrojími nebo u dvou jeřábů v tandemovém provozu vznikl při zvedání nebo spouštění příliš velký výškový rozdíl mezi oběma nosnými háky. |
„F_ _35 Fr. měnič zdv. ústrojí: Otáčky: Odchylka příliš velká.1“ Existuje rozdíl mezi naměřenou hodnotou a nastavenou hodnotou otáček na frekvenčním měniči zdvihacího ústrojí. |
„F_ _36 Super jemný zdvih: Přepnutí selhalo.1“ Stykače k přepínání mezi vinutími nezareagovaly. |
„F_ _37 Zdvihací ústrojí: Chyba jištění proti volnému lanu.3“ Při inicializaci jištění proti volnému lanu došlo k chybě. Potvrďte chybu a postup opakujte. |
kočka |
|---|
„F_ _25 Jízda kočky synchronní chod: Odchylka příliš velká.1“ Při regulaci souběhu dvou koček u jeřábu s více než jednou kočkou vznikl při jízdě kočky příliš velký vzdálenostní rozdíl mezi oběma kočkami. |
„F_ _26 Jízda kočky synchr. chod v tandemu: Velká odchylka.1“ Při regulaci souběhu dvou koček při dvou jeřábech v tandemovém provozu vznikl při jízdě kočky příliš velký vzdálenostní rozdíl mezi oběma kočkami. |
„F_ _27 Jízda kočky snímač vzdál.: Mimo rozsah pojezdu vpravo.1“ U snímače vzdálenosti jízdy kočky vpravo byla překročena horní hranice naměřené hodnoty nebo byla podkročena dolní hranice naměřené hodnoty. |
„F_ _28 Jízda kočky snímač vzdál.: Mimo rozsah pojezdu vlevo.1“ U snímače vzdálenosti jízdy kočky vlevo byla překročena horní hranice naměřené hodnoty nebo byla podkročena dolní hranice naměřené hodnoty. |
„F_ _29 Jízda kočky snímač vzdál. vpravo: Chyba diagnostiky.1“ Chyba diagnostiky u snímače vzdálenosti jízdy kočky vpravo. V klidovém stavu se snímač vzdálenosti pravidelně interně testuje. Při testování se krátce přepnou výstupy snímače vzdálenosti. |
„F_ _30 Jízda kočky snímač vzdálenosti vlevo: Chyba diagnostiky.1“ Chyba diagnostiky u snímače vzdálenosti jízdy kočky vlevo. V klidovém stavu se snímač vzdálenosti pravidelně interně testuje. Při testování se krátce přepnou výstupy snímače vzdálenosti. |
„F_ _40 Fr. měnič jízda kočky: Otáčky: Odchylka příliš velká.1“ Existuje rozdíl mezi naměřenou hodnotou a nastavenou hodnotou otáček na frekvenčním měniči zdvihacího ústrojí. |
„F_ _41 Jízda kočky: Snímač vzdál. vpravo: Směr jízdy zaměněn.1“ Kočka jede druhým směrem (směr otáčení frekvenčního měniče jízda kočky) než diagnostikuje snímač vzdálenosti jízda kočky vpravo. |
„F_ _42 Jízda kočky: Snímač vzdál. vlevo: Směr jízdy zaměněn.1“ Kočka jede druhým směrem (směr otáčení frekvenčního měniče jízda kočky) než diagnostikuje snímač vzdálenosti jízda kočky vlevo. |
kočka |
|---|
„F_ _49 Jízda kočky vpravo: Stykač nespíná.1“ Při stisknutí tlačítka „Jízda kočky vpravo“ stykač nespíná. |
„F_ _50 Jízda kočky vpravo: Stykač nevypíná.1“ Při uvolnění tlačítka „Jízda kočky vpravo“ stykač nevypíná. |
„F_ _51 Jízda kočky vlevo: Stykač nespíná.1“ Při stisknutí tlačítka „Jízda kočky vlevo“ stykač nespíná. |
„F_ _52 Jízda kočky vlevo: Stykač nevypíná.1“ Při uvolnění tlačítka „Jízda kočky vlevo“ stykač nevypíná. |
„F_ _53 Jízda kočky rychle: Stykač nespíná.1“ Při stisknutí tlačítka „Jízda kočky rychle“ stykač nespíná. |
„F_ _54 Jízda kočky rychle: Stykač nevypíná.1“ Při uvolnění tlačítka „Jízda kočky rychle“ stykač nevypíná. |
Jízda jeřábu |
|---|
„F_ _20 Jízda jeř. synchr. chod v tandemu: Velká odchylka.1“ Při regulaci souběhu pohonů pojezdu jeřábu při dvou jeřábech v tandemovém provozu vznikl při jízdě jeřábu příliš velký vzdálenostní rozdíl mezi oběma jeřáby. |
„F_ _28 Jízda jeřábu snímač vzdál.: Mimo rozsah pojezdu dopředu.1“ U snímače vzdálenosti jízdy jeřábu dopředu byla překročena horní hranice naměřené hodnoty nebo byla podkročena dolní hranice naměřené hodnoty. |
„F_ _29 Jízda jeřábu snímač vzdál.: Mimo rozsah pojezdu dozadu.1“ U snímače vzdálenosti jízdy jeřábu dozadu byla překročena horní hranice naměřené hodnoty nebo byla podkročena dolní hranice naměřené hodnoty. |
„F_ _30 Jízda jeřábu snímač vzdál. dopředu: Chyba diagnostiky.1“ Chyba diagnostiky u snímače vzdálenosti jízda jeřábu dopředu. V klidovém stavu se snímač vzdálenosti pravidelně interně testuje. Při testování se krátce přepnou výstupy snímače vzdálenosti. |
„F_ _35 Fr. měnič jízda jeřábu: Otáčky: Odchylka příliš velká.1“ Existuje rozdíl mezi naměřenou hodnotou a nastavenou hodnotou otáček na frekvenčním měniči zdvihacího ústrojí. |
„F_ _31 Jízda jeřábu snímač vzdál. dozadu: Chyba diagnostiky.1“ Chyba diagnostiky u snímače vzdálenosti jízda jeřábu dozadu. V klidovém stavu se snímač vzdálenosti pravidelně interně testuje. Při testování se krátce přepnou výstupy snímače vzdálenosti. |
„F_ _37 Jeřáb: Snímač vzdál. dopředu: Směr jízdy zaměněn.1“ Jeřáb jede druhým směrem (směr otáčení frekvenčního měniče jízda jeřábu) než diagnostikuje snímač vzdálenosti jízda jeřábu dopředu. |
„F_ _38 Jeřáb: Snímač vzdál. dozadu: Směr jízdy zaměněn.1“ Jeřáb jede druhým směrem (směr otáčení frekvenčního měniče jízda jeřábu) než diagnostikuje snímač vzdálenosti jízda jeřábu dozadu. |
Jízda jeřábu |
|---|
„F_ _44 Safety: Bezpečné zastavení (STO) v rozmezí mez. vypínače.3“ Bezpečnostní PLC aktivovalo při přejetí spínacího bodu bezpečné zastavení (STO) v oblasti mezního vypínače jeřábu. |
„F_ _45 Jízda jeřábu dopředu: Stykač nespíná.1“ Při stisknutí tlačítka „Jízda jeřábu dopředu“ stykač nespíná. |
„F_ _46 Jízda jeřábu dopředu: Stykač nevypíná.1“ Při uvolnění tlačítka „Jízda jeřábu dopředu“ stykač nevypíná. |
„F_ _47 Jízda jeřábu dozadu: Stykač nespíná.1“ Při stisknutí tlačítka „Jízda jeřábu dozadu“ stykač nespíná. |
„F_ _48 Jízda jeřábu dozadu: Stykač nevypíná.1“ Při uvolnění tlačítka „Jízda jeřábu dozadu“ stykač nevypíná. |
„F_ _61 Jízda jeřábu rychle: Stykač nespíná.1“ Při stisknutí tlačítka „Jízda jeřábu rychle“ stykač nespíná. |
„F_ _62 Jízda jeřábu rychle: Stykač nevypíná.1“ Při uvolnění tlačítka „Jízda jeřábu rychle“ stykač nevypíná. |
Přehled zpráv pro Redundantní koncové spínače pohonů a distanční prvky
U redundantního koncového vypínače jízdy, kontroly vzdálenosti jeřábu nebo kontroly vzdálenosti kočky se v jednom spínacím bodě používají dva křížové pákové spínače nebo světelné závory, které dodatečně zvyšují bezpečnost. Pokud se při přejezdu spínacího bodu současně nespustí oba křížové pákové spínače nebo světelné závory, zobrazí se odpovídající hlášení. Jeřáb nebo kočka se přesto zabrzdí v závislosti na funkci.
Jízda jeřábu |
|---|
„F_ _26 Jízda jeřábu: Redund. konc. vypn.: Odlišný spínací stav.3“ |
„F_ _27 Jízda jeřábu: Redund. předb. vypn.: Odlišný spínací stav.3“ |
Kontrola vzdálenosti jeřábu |
|---|
„F_ _16 Kontr.vzd.jer.: Red. konc. vyp. 1/2 dopr.: Odl. sp. stav.3“ |
„F_ _17 Kontr.vzd.jer.: Red. konc. vyp. 1/2 doz.: Odl. sp. stav.3“ |
„F_ _18 Kontr.vzd.jer.: Red.kon.vyp. 1/2 dopr/doz: Odl. sp. stav.3“ |
„F_ _19 Kontr.vzd.jer.: Red.predb.vyp. 1/2 dopr.: Odl. sp. stav.3“ |
„F_ _20 Kontr.vzd.jer.: Red.predb.vyp. 1/2 doz.: Odl. sp. stav.3“ |
„F_ _21 Kontr.vzd.jer.: Red.pr.vyp. 1/2 dopr/doz: Odl. sp. stav.3“ |
Kontrola vzdálenosti kočky |
|---|
„F_ _16 Kontr.vzd.koc.: Red.konc.vypn. 1/2 vpravo: Odl.sp.stav.3“ |
„F_ _17 Kontr.vzd.koc.: Red.konc.vypn. 1/2 vlevo: Odl.sp.stav.3“ |
„F_ _18 Kontr.vzd.koc.: Red.konc.vypn. 1/2 vpr/vl: Odl.sp.stav.3“ |
„F_ _19 Kontr.vzd.koc.: Red.predb.vypn. 1/2 vpravo: Odl.sp.stav.3“ |
„F_ _20 Kontr.vzd.koc.: Red.predb.vypn. 1/2 vlevo: Odl.sp.stav.3“ |
„F_ _21 Kontr.vzd.koc.: Red.predb.vypn. 1/2 vpr/vl: Odl.sp.stav.3“ |
Na maticovém LED displeji se zobrazuje "WAITING".
Ještě několik minut po připojení provozního napětí jeřábu se na maticovém LED displeji stále zobrazuje „WAITING“.
- Maticový LED displej nepřijímá žádné signály z ovládání jeřábu. Možná příčina: PLC je porouchané nebo vadné.
- Pokud se jeřáb po krátké době spustí, ale maticový LED displej stále zobrazuje „WAITING“, je vadný maticový LED displej nebo je poškozeno vedení k maticovému LED displeji.
Na maticovém LED displeji se zobrazuje "NO SIGNAL".
- Maticový LED displej již dříve přijímal platné signály z ovládání jeřábu. Tyto signály však byly přerušeny nebo narušeny.
Zobrazení hlášení v KranOS
V KranOS lze zobrazit aktuální chybové kódy a hlášení ABUControl, chybové kódy z měniče kmitočtu a soubor protokolu všech předchozích hlášení.
Pro tento pracovní krok je nutný přístup ke KranOS z laptopu nebo tabletu. Musí být přihlášen uživatel ‚CUSTOMER’ (uživatelská úroveň [1]) nebo ‚SERVICE’ (uživatelská úroveň [2]).
chybový kód z frekvenčního měniče
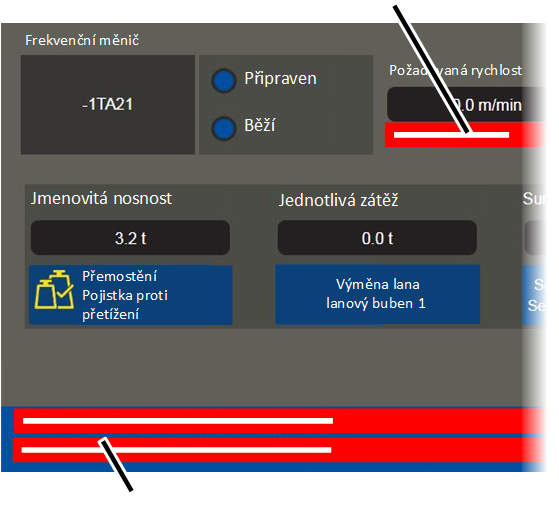
Zobrazení aktuálních hlášení ABUControl:
- Ve spodní části oken jeřábových os jsou zobrazena aktuální chybová hlášení ABUControl pro příslušnou osu jeřábu.
Zobrazení chybového kódu frekvenčního měniče:
- Chybový kód frekvenčního měniče se zobrazuje v části „Frekvenční měnič“ v okně pro příslušnou osu jeřábu.
- Navíc se jako hromadné hlášení ABUControl v dolní části zobrazí chybový kód frekvenčního měniče společně s hlášením „F_ _ 01: Zdvihací ústrojí: frekvenční měnič chybový kód: _ _ _“, „F_ _ 01: Kočka: frekvenční měnič chybový kód: _ _ _“ nebo „F_ _ 01: Jeřáb: frekvenční měnič chybový kód: _ _ _“.
Zobrazení souboru protokolu:
Viz „Zobrazení souboru protokolu“.
Servis ABUS
Pouze v Německu
- Jestliže je znáte, připravte si prosím číslo výrobku, sériové číslo a číslo zákazníka.
- Zavolejte servisní centrálu ABUS.
- telefon: 02261-37-237
- Mimo běžnou pracovní dobu prosím zanechejte zprávu na telefonním záznamníku.
- Servisní oddělení ABUS Vám během krátké doby zavolá zpět.
- V případě potřeby zašlete popis problému faxem nebo mailem:
- telefax: 02261-37-265
- email: service@abus-kransysteme.de
Pouze mimo Německo
- Zavolejte pobočku firmy ABUS nebo servisního partnera jeřábů ve Vaší zemi.
O kontaktních údajích, kontaktních osobách a provozní době Vám informace poskytne pobočka ABUS nebo servisní partner ve Vaší zemi.