In breve:
Informazioni generali
Per gli addetti alla manovra della gru o per chi lavora nelle sue vicinanze.
Prima di iniziare
Servirsi del presente manuale del prodotto
In questo manuale del prodotto si utilizzano i seguenti simboli:
- Si tratta di un'istruzione operativa e richiede un intervento.
- Si tratta del risultato di un'azione e descrive ciò che accade all'apparecchio.
- Si tratta di un elenco.
Solo per/con…
Un paragrafo incorniciato da linee tratteggiate vale solo per determinati modelli, varianti oppure opzioni. La condizione necessaria affinché il paragrafo sia valido è indicata nel titolo "Solo per/con...".
Indicazioni sul manuale del prodotto
Leggere attentamente il manuale del prodotto prima dei lavori. Osservare sempre anche altri manuali del prodotto relativi ad accessori e componenti.
Conservare il manuale del prodotto nelle vicinanze della gru dopo averlo letto. Il manuale del prodotto deve essere accessibile a tutti coloro che lavorano con o sulla gru.
In caso di rivendita, noleggio ecc. consegnare sempre insieme alla gru anche il manuale del prodotto.
Uso conforme alla destinazione
ABUControl è un comando modulare per gru basato su un PLC centrale e vari dispositivi bus CAN che comunicano tra loro tramite una rete bus CAN. Serve per il comando di una gru a ponte ABUS con uno o più carrelli tramite radiocomando ABURemote o pulsantiera pensile ABUCommander.
- ABUControl è un comando modulare per gru in cui i vari moduli sono collegati tra loro. Tutti i componenti di ABUControl sono adeguati e impostati l'uno in funzione dell'altro. I singoli dispositivi bus CAN o altri componenti possono essere sostituiti solo con pezzi di ricambio originali dello stesso tipo.
- Impiegare ABUControl solo con le impostazioni specifiche ABUS definite in fabbrica.
- Impiegare ABUControl solo con gru a ponte ABUS. Non collegare a prodotti di terzi.
- Le impostazioni in KranOS possono essere effettuate solo da personale qualificato.
Disposizioni
Al momento della produzione, l'impianto è realizzato e testato secondo le norme, i regolamenti e disposizioni europee vigenti. Per i principi alla base della progettazione e costruzione si rimanda alla dichiarazione di conformità e alla dichiarazione di incorporazione. Tali principi, insieme alle norme vigenti in materia di sicurezza sul lavoro, vanno osservati anche per il montaggio, il funzionamento, il controllo e la manutenzione.
Le disposizioni relative ai singoli casi dipendono ampiamente dall'impiego della gru e dalle disposizioni specifiche di ogni Paese. Verificare e osservare le disposizioni e le prescrizioni in materia di sicurezza sul lavoro attualmente vigenti! Vedere anche la dichiarazione di conformità e la dichiarazione di incorporazione.
Garanzia
- ABUS non risponde di danni imputabili a un uso non conforme alla destinazione, a personale non sufficientemente addestrato, a lavori non realizzati a regola d'arte, a variazioni, trasformazioni o altre modifiche, apportate alla gru o a componenti della gru, che non siano state autorizzate da ABUS.
- Il diritto di garanzia decade se vengono apportate modifiche a componenti di propria iniziativa, se la gru o componenti della gru vengono montati, utilizzati o sottoposti a manutenzione diversamente da come descritto in questo manuale del prodotto o se non vengono utilizzate parti di ricambio originali ABUS.
- Il funzionamento sicuro della gru o dei suoi componenti è garantito solo se vengono utilizzate parti di ricambio originali ABUS.
Indicazioni di sicurezza
Osservare queste indicazioni per un impiego sicuro della gru. Indicazioni speciali relative ai pericoli sono contenute nel paragrafo in cui viene descritto il pericolo.
- Anche dopo aver azionato il tasto per arresto di emergenza, nel comando della gru e nel comando del carrello sono presenti alte tensioni; queste possono causare lesioni mortali.
- Prima di eseguire lavori sulla gru, staccare il cavo di alimentazione e attendere almeno 15 minuti finché le tensioni non si sono scaricate.
ABUControl
Descrizione dell'apparecchio
ABUControl è composto da:
- Comando della gru
- Comando del carrello
- Trasduttore del valore assoluto sul rullo avvolgitore
- Sistema di misurazione del carico sul dispositivo di sollevamento
- Trasduttore del valore assoluto sul motore di sollevamento (opzionale)
- Sensore di distanza sul carrello o sui carrelli (opzionale)
- Sensore di distanza sulla gru (opzionale)
- Ulteriori limitatori di movimento (interruttori con leva a croce e/o fotocellule a riflessione) (opzionali)
- Display a LED a matrice
- Ulteriori interruttori con leva a croce per controllo delle caratteristiche del capannone (opzionale)
- Inclinometro sul carrello (opzionale)
Vista complessiva comando della gru:
Il comando della gru varia a seconda del tipo di gru. Per un migliore orientamento fare riferimento all'immagine seguente.
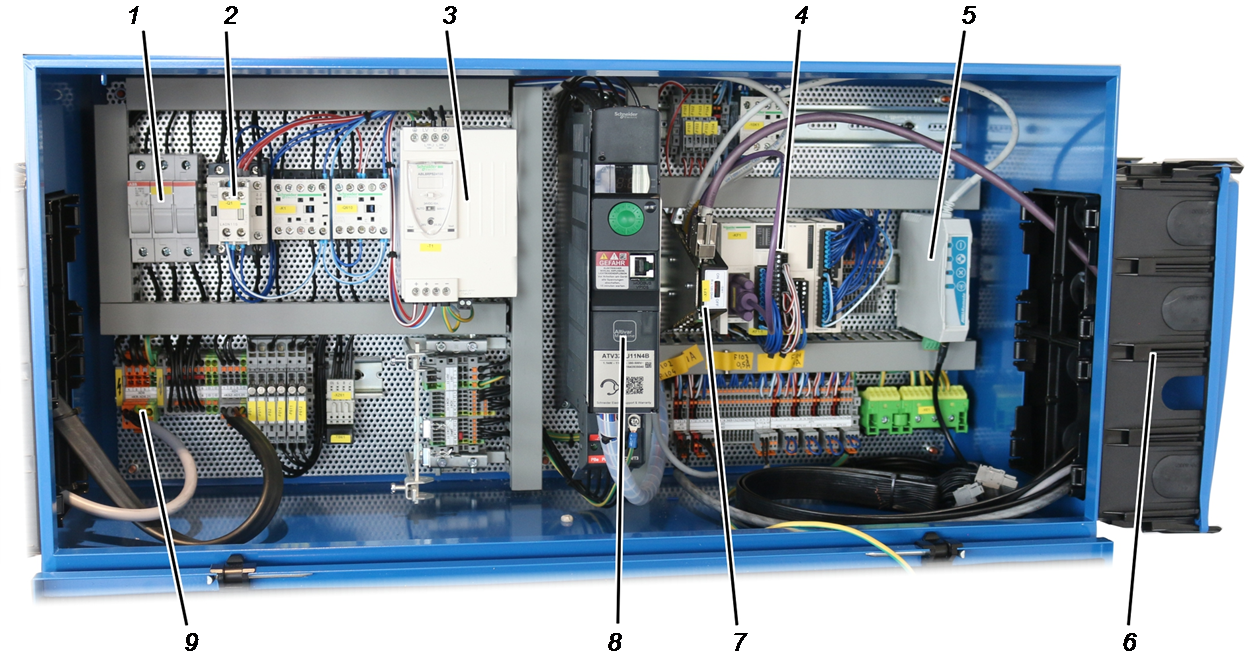
- 1: Sezionatore di cortocircuito
- 2: Relè principale
- 3: Alimentatore
- 4: Accoppiatore bus di campo per segnali in ingresso e in uscita
- 5: Ricevitore ABURemote
- 6: Scatola con flangia
- 7: Ripartitore CAN
- 8: Convertitore di frequenza
- 9: Alimentazione
Vista complessiva comando del carrello
Il comando del carrello varia a seconda del tipo di gru. Per un migliore orientamento fare riferimento all'immagine seguente.
1 2 3 4 5
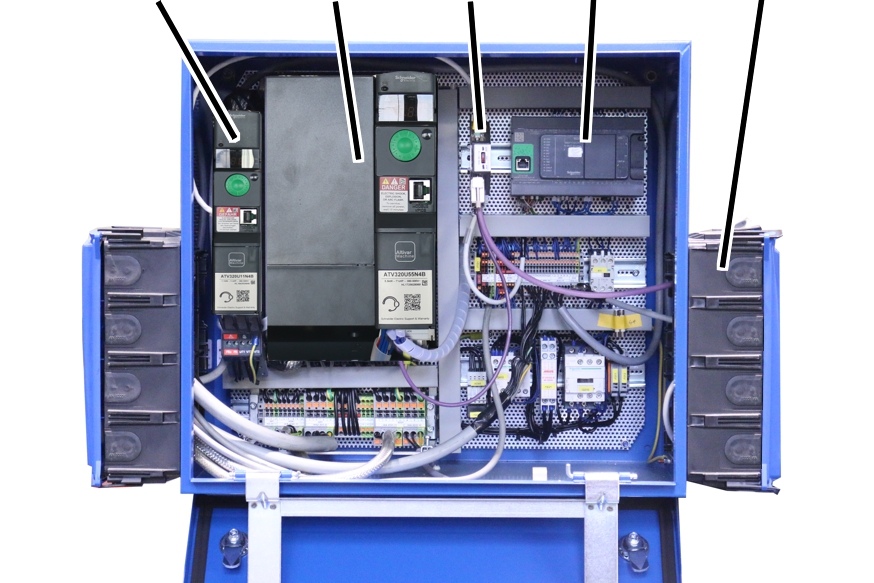
- 1: Convertitore di frequenza motoriduttore di traslazione del carrello
- 2: Convertitore di frequenza dispositivo di sollevamento
- 3: Ripartitore CAN
- 4: PLC
- 5: Scatola con flangia
Solo con trasduttore del valore assoluto "AWG"
Trasduttore del valore assoluto "AWG" (sul finecorsa rotativo "GGS"):
- 1: Relè e barretta di connettori per operazioni di commutazione supplementari (opzione)
- 2: Interruttore rotativo per l'indirizzo del dispositivo (opzione)
- 3: Tasto per il reset dell'indirizzo del dispositivo
- 4: Scheda
- 5: Interruttore per resistenza terminale
- 6: Attacco per rete bus CAN e rete Modbus
Solo con trasduttore del valore assoluto "Kübler"
Trasduttore del valore assoluto "Kübler" (sul finecorsa rotativo "GPK"):
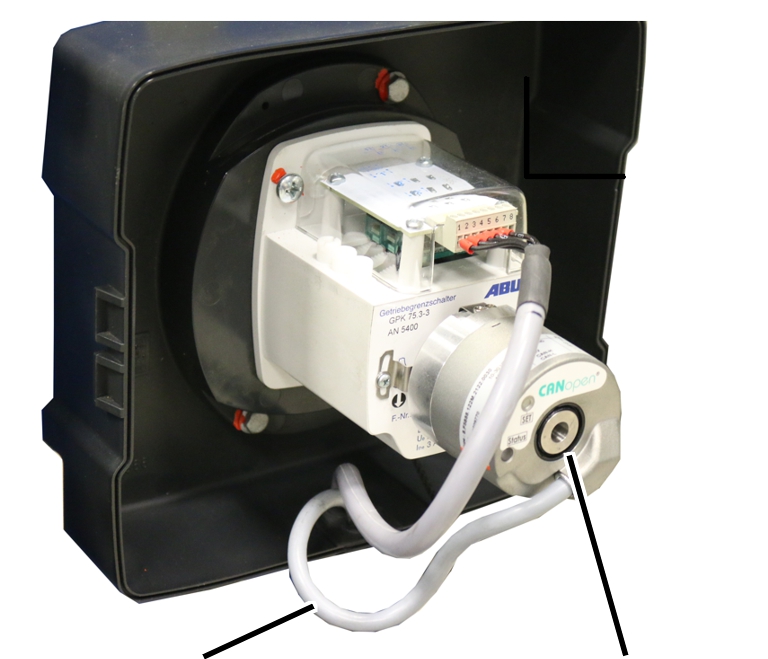
- 1: Linea bus CAN
- 2: Trasduttore del valore assoluto "Kübler"
Caratteristiche di funzionamento
ABUControl:
- ABUControl è un comando modulare per gru basato su componenti elettronici di comprovata qualità della tecnologia di automazione. I vari moduli sulla gru sono collegati tra loro, creando così un comando intelligente per le funzioni della gru.
- ABUControl lavora con un PLC che funge da unità di calcolo centrale. Questa unità elabora i comandi provenienti dal radiocomando o dalla pulsantiera pensile nonché tutti i segnali di risposta dei trasduttori del valore assoluto, delle limitazioni di movimento (interruttori con leva a croce, barriere fotoelettriche, ecc.) e di altri moduli. In questo modo ABUControl controlla i motoriduttori di traslazione e le trasmissioni dei dispositivi di sollevamento della gru.
- Gli assi di marcia (traslazione della gru e traslazione del carrello) sono dotati di convertitori di frequenza. In questo modo ABUControl consente una comoda regolazione dei profili di movimento. È possibile dotare di convertitori di frequenza anche il dispositivo di sollevamento per poter selezionare e regolare i profili di sollevamento anche per il dispositivo di sollevamento.
- La posizione del gancio del dispositivo di sollevamento e la velocità di corsa vengono rilevate da un trasduttore del valore assoluto. In questo modo ABUControl conosce la velocità alla quale ruota il dispositivo di sollevamento. Questo consente alcune comode funzioni supplementari (ad es. sincronizzatore di corsa del dispositivo di sollevamento). La posizione più alta e la posizione più bassa del gancio vengono inoltre rilevate tramite un finecorsa rotativo.
- Una gru con ABUControl viene comandata con un radiocomando ABURemote. Con questo radiocomando è possibile controllare comodamente dal trasmettitore alcune funzioni supplementari (ad es. attenuazione delle oscillazioni). Se la gru viene comandata con un radiocomando diverso, alcune funzioni (ad es. l'attenuazione delle oscillazioni) non sono disponibili o sono limitate.
- Solo con pulsantiera pensile (opzionale): la gru può essere comandata anche con una pulsantiera pensile. Con la pulsantiera pensile alcune funzioni di ABUControl (ad es. l'attuazione delle oscillazioni) non possono essere usate o sono limitate.
- Sul display a LED a matrice vengono visualizzate varie informazioni sul funzionamento di ABUControl. Questo display fornisce inoltre informazioni sui messaggi di stato e sui messaggi relativi ai vari componenti della gru, consentendo un'eliminazione rapida e semplice dei guasti.
- Solo con velocità di sollevamento doppia (opzionale): con questa dotazione opzionale la velocità di corsa può essere aumentata fino al 200% (= raddoppiata). In questo modo è possibile lavorare più velocemente con la gru. Il massimo aumento possibile della velocità di corsa (a partire dal 100%) dipende dal carico agganciato.
- Solo con sollevamento di precisione (opzionale): con questa funzione è possibile sollevare e abbassare il dispositivo di sollevamento in modo particolarmente lento. In questo modo è possibile un posizionamento estremamente preciso del carico. Il sollevamento di precisione può essere inserito e disinserito dal trasmettitore o dalla pulsantiera pensile.
Nelle trasmissioni del dispositivo di sollevamento con commutazione dei poli, il convertitore di frequenza viene commutato dall'avvolgimento per la velocità di sollevamento veloce all'avvolgimento per la velocità di sollevamento lenta quando il sollevamento di precisione è attivato.
Nelle trasmissioni del dispositivo di sollevamento senza commutazione dei poli dotate di un solo avvolgimento (ad es. GM7000.2) la velocità del motore di sollevamento viene monitorata dal convertitore di frequenza mediante un trasduttore del valore assoluto separato, consentendo così di raggiungere il pieno momento torcente anche a velocità di corsa molto basse, motivo per cui il carico può essere arrestato anche senza freno.
KranOS:
- KranOS è un'interfaccia utente grafica con cui viene impostato ABUControl.
- Il gruista e gli addetti alla manutenzione (addestrati) possono accedere a KranOS da un computer (ad es. laptop, tablet) e da lì modificare le impostazioni e visualizzare i dati di esercizio.
- Per l'accesso a KranOS non è necessario un software apposito o un'applicazione specifica. L'accesso avviene tramite un normale browser Internet.
- L'accesso a KranOS (ad eccezione della visualizzazione dei dati di esercizio) è protetto da nome utente e password. I diversi utenti hanno diversi livelli di accesso utente. Più alto è il livello di accesso utente maggiore è il numero di impostazioni che è possibile richiamare e modificare.
Cablaggio e programmazione di ABUControl:
- ABUControl è composto da un controllore logico programmabile (PLC) centrale e numerosi dispositivi bus CAN (ad es. trasduttore del valore assoluto, convertitore di frequenza, ecc.), che comunicano tra loro tramite una rete bus CAN.
- ABUControl è realizzato con componenti industriali standard modulari che all'occorrenza possono essere sostituiti singolarmente con facilità. In caso di guasti non è quindi necessario sostituire l'intero comando. È possibile sostituire in modo mirato solo singoli componenti.
- Tutti i moduli di ABUControl sono collegati tra loro tramite connessioni ad innesto. In questo modo è possibile separare rapidamente l'uno dall'altro i vari moduli.
- Ciascuna gru con ABUControl è parametrizzata in base alle esigenze specifiche del cliente. In questo modo il comando conosce l'esatta configurazione della gru specifica e i componenti opzionali dell'equipaggiamento.
- Dopo una sostituzione i dispositivi bus CAN vengono programmati dal PLC centrale. A seconda del dispositivo questa programmazione avviene automaticamente o tramite un'apposita funzione in KranOS.
- Dopo una sostituzione si deve programmare il PLC centrale secondo le esigenze specifiche del cliente tramite una scheda SD. In questo modo vengono conservati i dati specifici del cliente per la gru.
- ABUControl è concepito conformemente ai principi della compatibilità elettromagnetica (EMC). In questo modo si evitano in modo efficace disturbi ad altri dispositivi e impianti industriali causati da onde elettromagnetiche.
- I segnali di controllo sulle uscite e sugli ingressi del PLC centrale, dei convertitori di frequenza e degli accoppiatori bus di campo possono essere testati con comuni dispositivi di misurazione.
- Oltre che tramite una rete bus CAN alcuni componenti sono collegati tra loro tramite una rete Ethernet, tra cui ad esempio un modulo WLAN che consente di creare un collegamento di rete senza fili con il PLC da un laptop o da un tablet. Se si usano ulteriori dispositivi di rete Ethernet (ad es. un modulo di radiotrasmissione dei dati), tutti i dispositivi di rete Ethernet vengono collegati a uno switch Ethernet che funge da ripartitore.
- Oltre che tramite una rete bus CAN alcuni componenti possono essere collegati tra loro tramite una rete Modbus.
Sincronizzatore di corsa della traslazione del carrello:
- Se sulla gru è presente più di un carrello, ABUControl regola la corsa sincrona di tutti i carrelli in servizio comune. In questo modo i carrelli in servizio comune hanno la stessa velocità di traslazione nonché lo stesso tempo di accelerazione e lo stesso tempo di frenata entro strette tolleranze.
- Con il sincronizzatore di corsa della traslazione del carrello il trasporto di un carico comune è ancora più sicuro.
- Il sincronizzatore di corsa della traslazione del carrello funziona anche se i carrelli hanno dimensioni costruttive diverse e velocità di traslazione massime diverse (ciascuno considerato separatamente).
- Il sincronizzatore di corsa della traslazione del carrello può essere utilizzato per un massimo di tre carrelli per gru.
Nel servizio tandem: il sincronizzatore di corsa della traslazione del carrello può essere utilizzato su entrambe le gru nel servizio tandem per un massimo di due carrelli per ciascuna gru.
Sincronizzatore di corsa del dispositivo di sollevamento:
- Se la gru è dotata di più di un dispositivo di sollevamento e di convertitori di frequenza ABUControl regola il sollevamento e l'abbassamento sincroni nel servizio comune. In questo modo i dispositivi di sollevamento in servizio comune hanno la stessa velocità di corsa nonché lo stesso tempo di accelerazione e lo stesso tempo di frenata entro strette tolleranze.
- Con il sincronizzatore di corsa del dispositivo di sollevamento il trasporto di un carico comune è ancora più sicuro.
- Il sincronizzatore di corsa del dispositivo di sollevamento funziona anche se i dispositivi di sollevamento hanno dimensioni costruttive diverse e velocità di sollevamento massime diverse (ciascuno considerato separatamente).
- Il sincronizzatore di corsa compensa anche sollecitazioni diverse dei dispositivi di sollevamento tramite una ripartizione disuguale del carico. In questo modo anche un carico ripartito in modo disuguale viene sollevato e abbassato in modo sincrono da tutti i dispositivi di sollevamento.
- Il sincronizzatore di corsa del dispositivo di sollevamento può essere utilizzato per un massimo di tre dispositivi di sollevamento per gru.
Nel servizio tandem: il sincronizzatore di corsa del dispositivo di sollevamento può essere utilizzato su entrambe le gru nel servizio tandem per un massimo di due dispositivi di sollevamento per ciascuna gru.
- In presenza di dispositivi di sollevamento gemelli: il sincronizzatore di corsa è disattivato nell'area della fase di frenata prima di raggiungere la posizione del gancio più alta. In questo modo la fune viene avvolta su entrambi i rulli avvolgitori in modo uniforme.
Profili di movimento:
- In presenza di motoriduttori con convertitori di frequenza: ABUControl consente di adeguare il comando dei motoriduttori. In questo modo è possibile adeguare alle proprie abitudini la trasmissione del dispositivo di sollevamento e i motoriduttori di traslazione sia in accelerazione e in frenata sia nella velocità massima e in quella minima.
- I relativi parametri per l'impostazione sono limitati, in modo che sia possibile regolare la gru entro limiti sicuri. Altrimenti un'accelerazione troppo forte potrebbe ad esempio sollecitare eccessivamente la struttura portante (edificio).
- Nel comando del profilo di movimento in KranOS è possibile passare da un profilo di movimento continuo a un profilo di movimento a due stadi e viceversa.
- In questo modo è possibile adeguare il profilo di movimento di gru diverse per ottenere un comportamento analogo.
Protezione da sovraccarico:
- ABUControl rileva il carico agganciato a tutti i dispositivi di sollevamento e garantisce la protezione da sovraccarico di tutti i dispositivi di sollevamento singolarmente e dell'intera gru (carico totale). Monitora inoltre la direzione di rotazione e il numero di giri di tutti i dispositivi di sollevamento e li disattiva in modo sicuro in caso di sovravelocità.
- ABUControl misura il carico agganciato direttamente.
- Per il rilevamento del carico viene utilizzato un sistema di misurazione del carico. Questo è composto da un sensore di carico oppure da un perno di misura.
- Il sistema di misurazione del carico serve principalmente a determinare un sovraccarico della gru e non a pesare con precisione un carico agganciato. Anche in presenza di una visualizzazione del carico nel trasmettitore o tramite display a LED a matrice la visualizzazione del carico fornisce solo un'indicazione approssimativa del carico. Non è possibile tarare il sistema di misurazione del carico. Il sistema di misurazione del carico ha una precisione dal ±2% al 5% della portata massima della gru.
Controllo delle caratteristiche del capannone tramite interruttore con leva a croce (variante).
- Le caratteristiche del capannone comprendono tutte le caratteristiche di un capannone che possono influire sulla traslazione gru, sulla traslazione del carrello e sul sollevamento/abbassamento della gru. Queste comprendono l'inizio e la fine della via di corsa, ostacoli, aree non accessibili, portelli e altri elementi simili.
- Il controllo delle caratteristiche del capannone di ABUControl consente di adeguare e limitare tutti gli assi della gru in funzione delle caratteristiche del capannone. È possibile ad es. ridurre la velocità di fronte a ostacoli o inserire un arresto intermedio in determinati punti. Inoltre è possibile interdire completamente al passaggio determinate aree oppure creare in un capannone degli intervalli di carico parziale.
- Se la gru è dotata di un controllo delle caratteristiche del capannone, vengono integrate nelle caratteristiche del capannone anche le posizioni di funzionamento per l'arresto anticipato e per il finecorsa della gru e del carrello.
- Per il rilevamento della posizione di gru e carrello vengono utilizzati degli interruttori con leva a croce.
- Per il rilevamento della posizione del dispositivo di sollevamento viene utilizzato un trasduttore del valore assoluto.
- Per il rilevamento del carico viene utilizzato un sistema di misurazione del carico. Questo è composto da un sensore di carico oppure da un perno di misura.
Controllo delle caratteristiche del capannone tramite posizione della gru (variante).
- Le caratteristiche del capannone comprendono tutte le caratteristiche di un capannone che possono influire sulla traslazione gru, sulla traslazione del carrello e sul sollevamento/abbassamento della gru. Queste comprendono l'inizio e la fine della via di corsa, ostacoli, aree non accessibili, portelli e altri elementi simili.
- Il controllo delle caratteristiche del capannone di ABUControl consente di adeguare e limitare tutti gli assi della gru in funzione delle caratteristiche del capannone. È possibile ad es. ridurre la velocità di fronte a ostacoli o inserire un arresto intermedio in determinati punti. Inoltre è possibile interdire completamente al passaggio determinate aree oppure creare in un capannone degli intervalli di carico parziale.
- Se la gru è dotata di un controllo delle caratteristiche del capannone, vengono integrate nelle caratteristiche del capannone anche le posizioni di funzionamento per l'arresto anticipato e per il finecorsa della gru e del carrello.
- Per il rilevamento della posizione di gru e carrello viene utilizzato un sistema di misurazione del valore assoluto. Questo può essere realizzato ad esempio tramite sensori di distanza laser o tramite un nastro magnetico nella linea di contatto.
- Per il rilevamento della posizione del dispositivo di sollevamento viene utilizzato un trasduttore del valore assoluto.
- Per il rilevamento del carico viene utilizzato un sistema di misurazione del carico. Questo è composto da un sensore di carico oppure da un perno di misura.
- Gli ostacoli possono essere creati, inizializzati, modificati o cancellati in KranOS.
- Un ostacolo viene definito e creato quale cuboide tramite due vertici.
Se un ostacolo è più complesso, può essere composto da più cuboidi ed essere creato rispettivamente attraverso due vertici. In questo contesto è necessario considerare che i cuboidi si intersecano, in quanto i sistemi di misurazione hanno una certa tolleranza.
Attenuazione delle oscillazioni:
- L'attenuazione delle oscillazioni riduce notevolmente il movimento oscillatorio del gancio di carico durante la traslazione del carrello e la traslazione della gru.
- L'attenuazione delle oscillazioni si basa su calcoli matematici. In questi calcoli viene tenuto conto delle velocità di traslazione della gru e del carrello, della posizione del gancio e della distanza dal gancio di carico al baricentro del carico (e quindi anche della lunghezza dei mezzi di imbracatura). I motori di trazione vengono accelerati e frenati da ABUControl in modo tale che il movimento di traslazione contrasti il movimento oscillatorio e il movimento oscillatorio venga quindi attenuato.
- L'attenuazione delle oscillazioni può essere attivata e disattivata tramite ABURemote. Tramite ABURemote è possibile modificare il valore impostato per la distanza dal gancio di carico al baricentro del carico.
- L'attenuazione delle oscillazioni può ridurre l'oscillazione dovuta all'accelerazione e alla frenata solo tramite calcoli matematici. Fattori esterni quali il vento, urti contro un ostacolo o simili non possono essere compensati.
- La corsa di accelerazione e la corsa di frenata della gru e del carrello non variano notevolmente a seguito dell'attenuazione delle oscillazioni.
- L'attenuazione delle oscillazioni funziona inizialmente solo con un singolo dispositivo di sollevamento o con una gru con più carrelli a comando singolo se il carrello non utilizzato è in posizione di riposo (il limitatore di corsa superiore viene raggiunto dal gancio di carico).
Nel servizio comune di più carrelli o nel servizio tandem l'attenuazione delle oscillazioni deve essere abilitata separatamente.
Il calcolo dell'attenuazione delle oscillazioni nel servizio comune di diversi carrelli o nel servizio tandem funziona correttamente solo se le distanze rispetto ai baricentri del carico di entrambi i dispositivi di sollevamento sono identiche. In presenza di un carico uniforme, quindi, la posizione del gancio e la lunghezza del mezzo di imbracatura devono corrispondere ogni volta alla stessa lunghezza complessiva. In caso contrario può succedere che l'attenuazione delle oscillazioni finisca addirittura per amplificare l'oscillazione del carico.
Assistenti gancio di carico guida gancio di carico e centraggio verticale gancio di carico:
- Con la guida gancio di carico è possibile spostare il gancio di carico
manualmente.
Sia la gru sia il carrello si muovono nella direzione in cui viene spostato il gancio di carico. - Se è attiva la funzione di centraggio verticale gancio di carico e c'è un carico agganciato, durante il sollevamento il gancio di carico si posiziona automaticamente in verticale al di sopra del carico. In questo modo viene facilitato e accelerato il posizionamento verticale del carrello. È così possibile ridurre un'eventuale trazione obliqua.
- Guida gancio di carico e centraggio verticale gancio di carico possono essere attivati e disattivati tramite il pulsante funzioni rapide per mezzo del radiocomando ABURemote.
- Gli assistenti gancio di carico lavorano tramite una misurazione esatta della deviazione della fune. Sulla traversa punto di ancoraggio, sulla scatola del rullo avvolgitore o sul telaio del carrello si trova un inclinometro che misura la deviazione della fune. In KranOS è possibile modificare l'orientamento dell'inclinometro.
- Per poter usare questa funzione, si deve eseguire ripetutamente, prima
della messa in funzione, una corsa di calibrazione dal punto di
spegnimento inferiore al punto di spegnimento superiore.
In questo modo si determina l'azzeramento dell'inclinometro. La calibrazione dell'inclinometro si attiva in KranOS. - Gli assistenti gancio di carico funzionano con un solo dispositivo di sollevamento oppure su una gru con più carrelli in comando singolo se il carrello non utilizzato è in posizione di riposo (il limitatore di corsa superiore viene raggiunto dal gancio di carico).
- Se è attiva/o la guida gancio di carico/il centraggio verticale gancio di carico, non è possibile attivare il comando di posizionamento; questo significa che le funzioni non possono essere impiegate contemporaneamente.
Comando di posizionamento:
- Il comando di posizionamento consente di accostare (manualmente o linearmente) il gancio di carico a posizioni definite in precedenza oppure di percorrere un percorso composto di un massimo di 8 posizioni. In KranOS è possibile creare o modificare posizioni singole (manuali o lineari).
In KranOS non è possibile creare o modificare posizioni sul percorso.
- Il comando di posizionamento viene attivato e disattivato tramite ABURemote. Dal trasmettitore di ABURemote è possibile selezionare e memorizzare le posizioni target da raggiungere. Vedere nel manuale del prodotto "Radiocomando ABUS ABURemote".
- Se sono attivi il comando di posizionamento PTP e il teach-in PTP, non è possibile modificare lo stato dell'attenuazione delle oscillazioni. In queste modalità l'accesso alla funzione di attenuazione delle oscillazioni è bloccato (pulsante funzioni rapide e menu).
- Con PTP o teach-in PTP, la commutazione Singolo/Comune genera un errore e non è possibile concludere correttamente la procedura.
- L'attività del sollevamento di precisione non può essere modificata con la modalità di posizionamento PTP e il teach-in PTP attivati
Dispositivo di protezione guida coordinata gru:
- Il dispositivo di protezione guida coordinata gru sulla gru e sui carrelli impedisce che due gru (due carrelli) possano urtare l'una contro l'altra a velocità di traslazione veloce o a velocità di traslazione lenta.
- A seconda del tipo di applicazione il dispositivo di protezione guida coordinata gru funziona tramite una fotocellula a riflessione o un sensore di distanza con raggio laser.
- Le fotocellule a riflessione e i sensori di distanza possono risentire di agenti esterni quali la polvere, la neve o particelle presenti nell'aria. Se il raggio di luce o il raggio laser vengono interrotti, la gru o il carrello frenano e si fermano.
Regolazione in tandem:
- La regolazione in tandem consente di comandare contemporaneamente con un solo trasmettitore due gru a ponte con un carico comune.
- La regolazione in tandem funziona in combinazione con il sincronizzatore di corsa. ABUControl regola la traslazione del carrello sincrona e la traslazione della gru sincrona nel servizio tandem nonché il sollevamento sincrono (opzionale). In questo modo le gru hanno sugli assi della gru la stessa velocità nonché lo stesso tempo di accelerazione e lo stesso tempo di frenata entro strette tolleranze.
- Con la regolazione in tandem il trasporto di un carico comune è ancora più sicuro.
- La regolazione in tandem funziona anche se le gru hanno portate massime differenti e velocità massime differenti (ciascuna considerata separatamente).
- Con la regolazione in tandem si possono sollevare carichi che superano la portata massima di una sola gru dell'impianto gru. Dato che il carico grava su entrambe le gru, le loro portate massime possono essere sommate sia con gru con portata massima identica sia con gru con portata massima differente. In caso di ripartizione dei carichi disuguale la portata massima complessiva risulta minore.
- Nel servizio tandem i comandi ABUControl di entrambe le gru sono collegati tra loro senza fili tramite modulo di radiotrasmissione dei dati e trasferiscono l'uno all'altro le informazioni sugli stati di funzionamento.
- Nello specifico vengono confrontati i relativi parametri (ad esempio "Acceleration time", "Braking time" e "Speed Maximum") delle due gru e, dove possibile, i parametri vengono adeguati gli uni agli altri in modo che le gru siano compatibili. I profili di traslazione delle due gru devono essere impostati in modo identico (ad es. "step-less").
- Vengono analizzati insieme, tra l'altro, tutti gli interruttori di finecorsa sulla gru e sul carrello, il finecorsa di sollevamento e la protezione da sovraccarico. Se la gru si ferma su uno degli assi della gru, anche l'altra gru si arresta sullo stesso asse della gru. Gli altri assi della gru possono continuare a traslare senza arresto intermedio.
Dispositivo elettronico di guida parallela (opzionale):
- Il dispositivo elettronico di guida parallela può ridurre le sollecitazioni su un solo lato nonché l'usura dei bordini delle ruote. Queste si verificano ad esempio quando il carrello con il carico nel gancio di carico all'estremità destra o sinistra della trave principale è fermo e la gru si muove.
- A tal fine viene misurata la distanza di entrambe le ruote di una trave del carrello di traslazione dalla rotaia della gru. Se la gru si muove (ad es. a causa di sollecitazioni su un solo lato), ABUControl compensa automaticamente questo movimento con una regolazione diversa dei motoriduttori di traslazione di entrambe le travi del carrello di traslazione.
- In questo modo è possibile ridurre notevolmente l'usura dei bordini delle ruote e della via di corsa.
Finecorsa rotativo
Limitatore di corsa inferiore
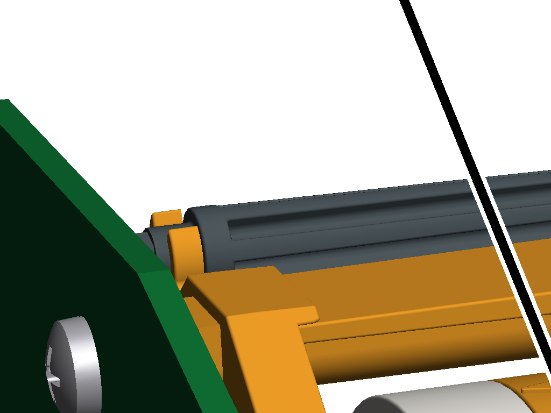
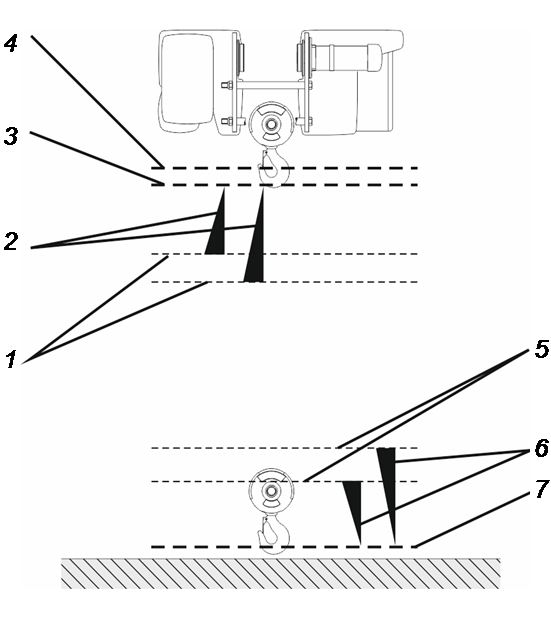
- Il paranco a fune ha un finecorsa rotativo che funziona come finecorsa di sollevamento meccanico ed è accoppiato direttamente al rullo avvolgitore. Esso è accoppiato direttamente al rullo avvolgitore. La sua funzione è di impedire che il gancio di carico vada oltre la posizione più alta o la posizione più bassa del gancio.
- La posizione di funzionamento superiore è denominata "Limitatore di corsa superiore" (vite di regolazione centrale), la posizione di funzionamento inferiore è denominata "Limitatore di corsa inferiore" (vite di regolazione sinistra).
- Poco prima che il gancio di carico abbia raggiunto la posizione di funzionamento di un limitatore di corsa, ABUControl frena lentamente il motore di sollevamento. In questo modo le posizioni di funzionamento del limitatore di corsa vengono azionate con velocità di sollevamento lenta.
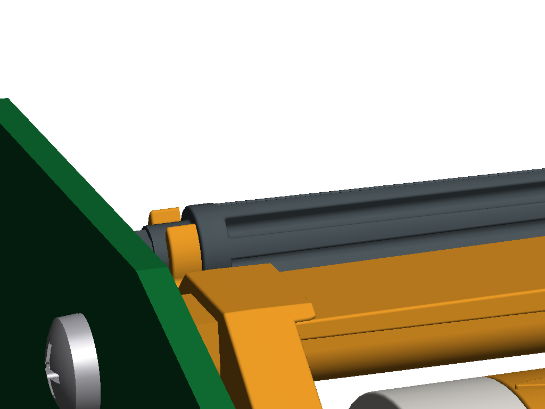
- Per maggiore sicurezza, il finecorsa rotativo ha un'altra posizione di funzionamento. Questa è chiamata "Limitatore di corsa di sicurezza" (vite di regolazione destra). Si trova sopra il limitatore di corsa superiore e funge da posizione di funzionamento supplementare in fase di sollevamento.
- Se il limitatore di corsa superiore dovesse non funzionare e il gancio di carico dovesse quindi superare la posizione di funzionamento del limitatore di corsa superiore, ABUControl spegne l'intera gru. Il limitatore di corsa di sicurezza è regolato e bloccato in fabbrica.
Finecorsa rotativo senza raggiungimento del limitatore di corsa superiore nel funzionamento normale:
- Nel funzionamento normale non è consentito il raggiungimento del limitatore di corsa superiore. In caso di raggiungimento il gancio di carico si ferma nella posizione di funzionamento del limitatore di corsa superiore. La posizione di funzionamento del limitatore di corsa di sicurezza si trova sopra alla posizione di funzionamento del limitatore di corsa superiore e non può quindi essere attivata in condizioni normali.
- Se il finecorsa di sollevamento non è regolato correttamente o ha un guasto tecnico, il limitatore di corsa di sicurezza potrebbe comunque attivarsi. In questo caso è necessario escludere il limitatore di corsa di sicurezza per poter riaccendere la gru. In questo caso, contattare il Servizio di Assistenza ABUS. Vedere «Servizio di Assistenza ABUS».
Finecorsa rotativo con raggiungimento del limitatore di corsa superiore nel funzionamento normale:
- Se nel funzionamento normale è necessario raggiungere la posizione più alta del gancio, il limitatore di corsa superiore viene azionato con maggiore frequenza e può quindi guastarsi. In questo caso il limitatore di corsa di sicurezza provvede all'arresto sicuro della gru. Affinché sia possibile controllare regolarmente il limitatore di corsa di sicurezza, con un interruttore a manopola, di cui dispone il paranco a fune, è possibile bypassare manualmente il limitatore di corsa superiore sul paranco a fune e riaccendere manualmente la gru dopo il controllo del limitatore di corsa di sicurezza.
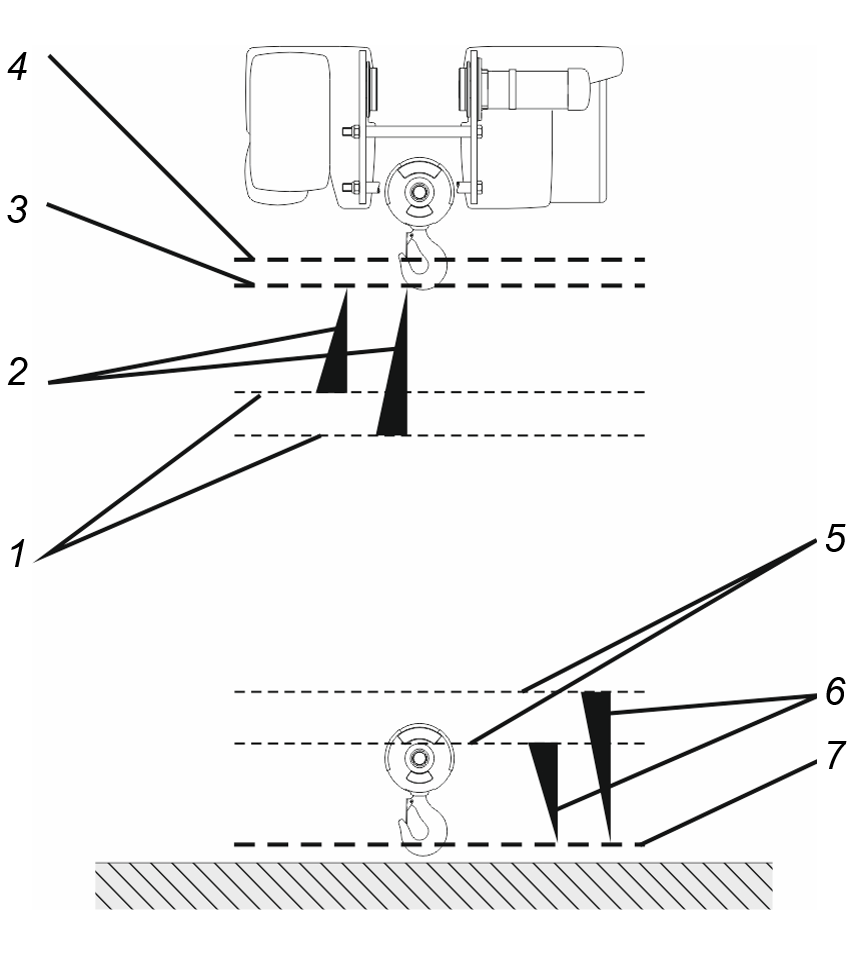
- 1: Poco prima della posizione più alta gancio ABUControl inizia la fase di frenata della trasmissione del dispositivo di sollevamento. Il punto in cui inizia la fase di frenata viene calcolato ogni volta individualmente da ABUControl in funzione della velocità di corsa attuale. Se il gancio di carico si alza velocemente, la fase di frenata inizia prima. Se il gancio di carico si alza lentamente, la fase di frenata inizia dopo.
In casi specifici (ad es. in presenza di traverse) è possibile utilizzare un finecorsa di sollevamento speciale. In questo caso la fase di frenata non viene calcolata individualmente, bensì in riferimento a una posizione di funzionamento stabilita.
- 2: Fase di frenata. In KranOS è possibile impostare quanto deve essere forte o delicata la fase di frenata.
- 3: Posizione di funzionamento del limitatore di corsa superiore. Se viene attivato, il gancio di carico si ferma. Grazie all'inizio della fase di frenata in punti diversi e alla forza regolabile della fase di frenata, il gancio di carico si solleva con velocità di sollevamento lenta poco prima di raggiungere il limitatore di corsa superiore.
- 4: Posizione di funzionamento del limitatore di corsa di sicurezza. Se viene attivato, ABUControl spegne l'intera gru.
- 5: Inizio della fase di frenata, calcolata ogni volta individualmente, dipende dalla velocità di corsa attuale.
- 6: Fase di frenata.
- 7: Posizione di funzionamento del limitatore di corsa inferiore.
Analisi dello stato di usura:
- L'analisi dello stato di usura di ABUControl serve a determinare se la fune ha raggiunto lo stato di usura massima. La funzione calcola l'usura della fune e supporta l'esaminatore durante il controllo periodico indicando i tratti predefiniti di fune maggiormente usurati.
- La causa principale per l'usura della fune del paranco a fune è costituita dai cicli di curvatura. Si tratta del numero di curvature che presenta un tratto predefinito di fune nel corso del tempo sulle singole pulegge del bozzello e della traversa della puleggia di rinvio nonché sul rullo avvolgitore.
Oltre al numero di cicli di curvatura di un tratto predefinito di fune, anche il peso del carico attualmente agganciato influisce in modo determinante su eventuali rotture di fili sul tratto predefinito di fune attualmente curvato durante un ciclo di curvatura.
- Durante il funzionamento ABUControl calcola la posizione nella quale si trovano i vari tratti predefiniti di fune. Per i tratti predefiniti di fune che si stanno avvolgendo su una puleggia o si stanno svolgendo da una puleggia viene preso in considerazione come fattore il carico agganciato e viene memorizzata l'usura per questi tratti (l'usura viene quindi sommata ai valori già memorizzati).
- Il calcolo dello stato di usura massima della fune non sostituisce il controllo periodico o il controllo della fune da parte del gruista prima di iniziare i lavori. Suddetto calcolo non consente inoltre di prolungare gli intervalli dei controlli fra i controlli periodici. Il calcolo non tiene conto di danni causati da agenti esterni (ad es. danni meccanici dovuti allo sfregamento della fune contro un oggetto).
Dati tecnici
Collegamento elettrico: |
|||
|---|---|---|---|
Tensione nominale |
380 V |
400 V |
415 V |
Tensione di esercizio |
370 - 400 V |
375 - 420 V |
380 - 435 V |
Frequenza di rete |
50 Hz |
50 Hz |
50 Hz |
Tensione di controllo |
24 V DC |
24 V DC |
24 V DC |
Collegamento elettrico: |
|||
|---|---|---|---|
Tensione nominale |
440 V |
460 V |
480 V |
Tensione di esercizio |
425 - 460 V |
430 - 485 V |
445 - 505 V |
Frequenza di rete |
60 Hz |
60 Hz |
60 Hz |
Tensione di controllo |
24 V DC |
24 V DC |
24 V DC |
Condizioni ambientali per il funzionamento: |
|
|---|---|
Temperatura ambiente |
da -5 °C a 40 °C |
Temperatura ambiente (con una durata di funzionamento ridotta) |
da +40 °C a +65 °C |
Altitudine di installazione |
Fino a 1000 m s.l.m. |
Per una durata di funzionamento e una frequenza di commutazioni brevi è possibile usare ABUControl anche a una temperatura ambiente da +40 °C a +65 °C.
Funzionamento con temperature ambiente maggiori:
Durata di funzionamento dei motoriduttori come da targhetta identificativa |
Durata di funzionamento modificata in presenza di temperature ambiente comprese fra |
|---|---|
60% |
30% |
50% |
25% |
40% |
20% |
- A temperatura ambiente compresa tra +40 °C e +65 °C ridurre la durata di funzionamento come indicato nelle tabelle.
Funzionamento ad altitudini maggiori:
Ad altitudini maggiori la gru viene raffreddata con più difficoltà in seguito alla presenza di una pressione dell'aria inferiore.
- Ad altitudini maggiori ridurre la durata di funzionamento.
Requisiti di sistema del computer
Per poter lavorare con KranOS è necessario un computer (ad es. laptop, tablet). Il dispositivo deve avere i seguenti requisiti di sistema:
- Adattatore WLAN (per la creazione di una connessione senza fili con ABUControl)
- Comune browser Internet (per l'utilizzo di KranOS) compatibile con HTML5 e JavaScript. Scegliere di preferenza il browser Google Chrome.
- Se si usa un adattatore WLAN deve essere disponibile il protocollo Internet TCP/IP. Generalmente l'indirizzo IP viene acquisito automaticamente (DHCP deve essere attivo). Di solito entrambi questi requisiti sono soddisfatti.
Smaltimento dei componenti di ABUControl
Se occorre smaltire i componenti di ABUControl:
- Smontare l'intero comando nella misura possibile.
- Osservare le norme locali per lo smaltimento e il riciclaggio.
- Smaltire le singole parti in modo ecocompatibile separando i materiali:
- Smaltire i componenti elettronici come residui elettronici.
- Smaltire i cavi e le connessioni ad innesto come residui elettronici secondo le disposizioni locali.
- Smaltire la lamiera di montaggio come residuo metallico
- Smaltire la carcassa in plastica e le parti in plastica come rifiuto in plastica riciclabile.
Login e accesso a KranOS
Per poter modificare le impostazioni su ABUControl, si deve creare con un computer con predisposizione WLAN (ad es. laptop, tablet) una connessione WLAN ad ABUControl per poter eseguire il login a KranOS.
L'accesso a KranOS (ad eccezione della visualizzazione dei dati di esercizio) è protetto da nome utente e password. I diversi utenti hanno diversi livelli di accesso utente. Più alto è il livello di accesso utente maggiore è il numero di impostazioni che è possibile richiamare e modificare.
In ABUControl esistono due livelli di accesso utente per l'accesso a KranOS.
- Il livello di accesso utente [1] è "CUSTOMER" e comprende il diritto di lettura. In questo modo sono possibili gli accessi alle funzioni di diagnosi e visualizzazione. Pertanto, questo livello di accesso utente è rilevante soprattutto per gli operatori delle gru.
- Il livello di accesso utente [2] è "SERVICE" e comprende il diritto di effettuare le impostazioni della gru. Questo livello di accesso utente è quindi rilevante per i lavori di servizio o di manutenzione.
Il gestore è responsabile della scelta delle persone o del gruppo di persone a cui comunicare i nomi utente ("CUSTOMER" e "SERVICE") e le relative password.
Creazione di una connessione WLAN
Le immagini mostrano una connessione WLAN su un PC con Windows 10. Con altri sistemi operativi di tablet e smartphone la connessione WLAN viene creata diversamente.
- Portare il laptop il più possibile vicino alla gru, ad esempio direttamente sotto la gru.
- Trovare il numero di serie della gru per la quale si vuole creare la connessione.
Il numero di serie della gru si trova ad esempio su un adesivo sulla trave principale.
- Se necessario: attivare l'adattatore WLAN del laptop.
Rete WLAN della gruCampo di immissione per la chiave di rete
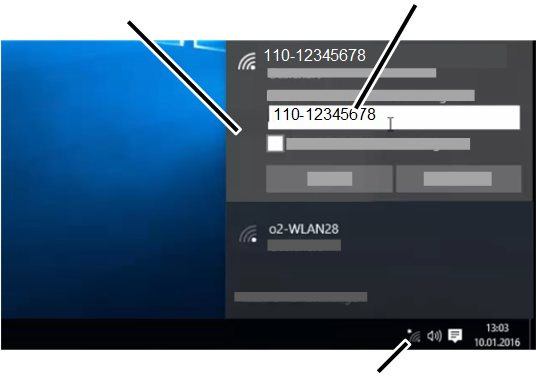
- Cliccare sul simbolo delle reti WLAN disponibili in basso a destra nella barra delle applicazioni.
- Nell'elenco delle reti WLAN disponibili selezionare la rete WLAN con il nome (SSID) corrispondente al numero di serie della gru e collegarsi.
- Ciascuna gru ha una propria rete WLAN.
- Il nome della rete (SSID) è identico al numero di serie della gru ed è unico.
- Come chiave di rete WLAN inserire di nuovo la stessa sequenza di caratteri (con o senza trattino e/o spazi, esattamente come per il nome della rete (SSID)).
- Il laptop si collega con la WLAN di ABUControl.
Login a KranOS
Barra degli indirizzi con l'indirizzo IP per l'accesso a KranOS
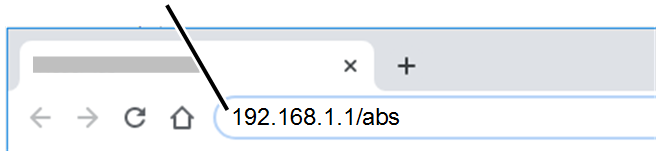
- Aprire il browser del computer.
- Nella barra degli indirizzi del browser inserire l'indirizzo "192.168.1.1/abs".
Per la seconda gru di due gru nel servizio tandem: inserire "192.168.1.2/abs".
- Premere il tasto Enter.
Pulsante su schermo "Login"
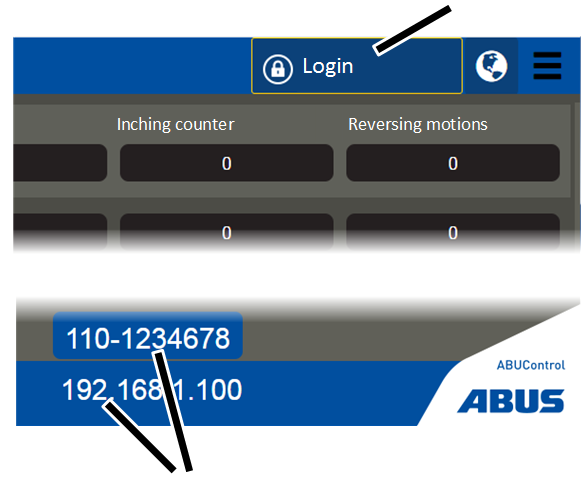
- Appare la finestra "Operating data".
In questa finestra si possono leggere i principali dati di esercizio della gru. Vedere "Lettura dei dati di esercizio e della memoria collettiva del carico".
- Vengono visualizzati l'indirizzo IP e il numero di serie della gru.
L'indirizzo IP visualizzato è l'indirizzo IP del PLC, che è un indirizzo IP diverso da quello per l'accesso a KranOS nel browser.
- Controllare l'indirizzo IP visualizzato e il numero di serie della gru e accertarsi di aver eseguito il collegamento con la gru corretta.
In caso di dubbi passare in KranOS a uno degli assi della gru e controllare se premendo un tasto viene visualizzato in KranOS il movimento corrispondente al tasto. Vedere "Visualizzazione dello stato degli assi della gru".
- Cliccare sul pulsante su schermo "Login".
Esecuzione del login a KranOS
Campo di immissione "Password"Campo di immissione "User"
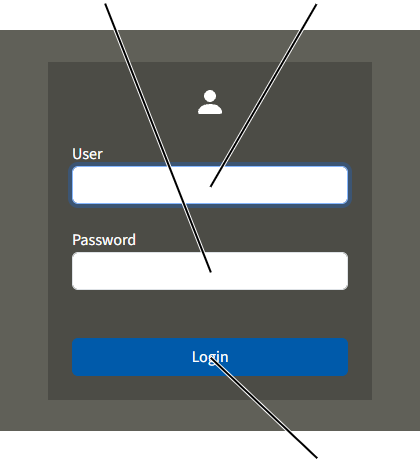
- Appare la finestra "Login" di KranOS.
- Inserire il nome utente in lettere maiuscole:
- Nome utente per il livello di accesso utente [1]: "CUSTOMER"
- Nome utente per il livello di accesso utente [2]: "SERVICE"
- Inserire la password:
- Password per il livello di accesso utente [1]: "CUSTOMER" (password standard)
La password standard per l'utente "CUSTOMER" può essere modificata in caso di necessità dopo il login.
- Password per il livello di accesso utente [2]: "SERVICE"
(password standard per il primo login)
La password standard per l'utente "SERVICE" può essere modificata in caso di necessità. Inoltre, deve essere modificata dopo il primo login. Vedere "Modifica della password per KranOS".
- Cliccare su "Login".
- Appare la schermata iniziale.
Nota:
Se per 30 minuti non si eseguono operazioni in KranOS, l'utente viene disconnesso automaticamente.
In mancanza di un collegamento al PLC:
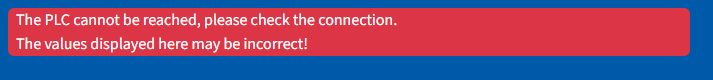
- Se il collegamento al PLC è interrotto, ad esempio a causa di un cavo danneggiato o scollegato, l'accesso a KranOS non è possibile.
- Compare l'avviso "The PLC cannot be reached, please check the connection. The values displayed here may be incorrect."
Collegamento fra KranOS e il PLC
Il collegamento di KranOS con il PLC viene visualizzato nella schermata iniziale.
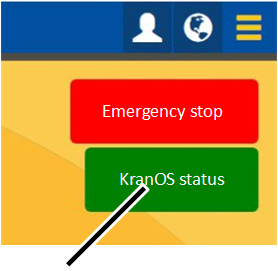
- Il campo di testo "KranOS status" indica lo stato del collegamento di KranOS con il PLC:
- Il campo di testo viene visualizzato su sfondo verde: il collegamento è stabilito.
- Il campo di testo viene visualizzato su sfondo rosso: il collegamento è interrotto. È possibile utilizzare KranOS, tuttavia alcuni valori visualizzati potrebbero non essere corretti.
Ripristinare il collegamento:
- Chiudere il browser sul computer.
- Riaprire il browser.
- Accedere nuovamente a KranOS. Vedere "Login a KranOS".
Svuotare la memoria temporanea (cache) del browser sul computer:
Il browser memorizza nella memoria temporanea (cache) i dati delle pagine internet che già sono state visitate. In questo modo viene generalmente accelerato il richiamo delle pagine internet. Con KranOS questo potrebbe però causare problemi di visualizzazione. Pertanto si consiglia di svuotare la memoria temporanea.
- Nel browser "Google Chrome": premere Ctrl + Shift + Canc.
- La memoria temporanea viene svuotata e il collegamento viene ripristinato nel momento in cui viene richiamato KranOS.
Utilizzo di KranOS
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "SERVICE" (livello di accesso utente [2]) o "CUSTOMER" (livello di accesso utente [1]).
- Eseguire il login a KranOS con l'utente "CUSTOMER" (livello di accesso utente [1]) o "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
Schermate in KranOS
Dopo il login:
Pulsante su schermo "Indietro"Menu "Utente"
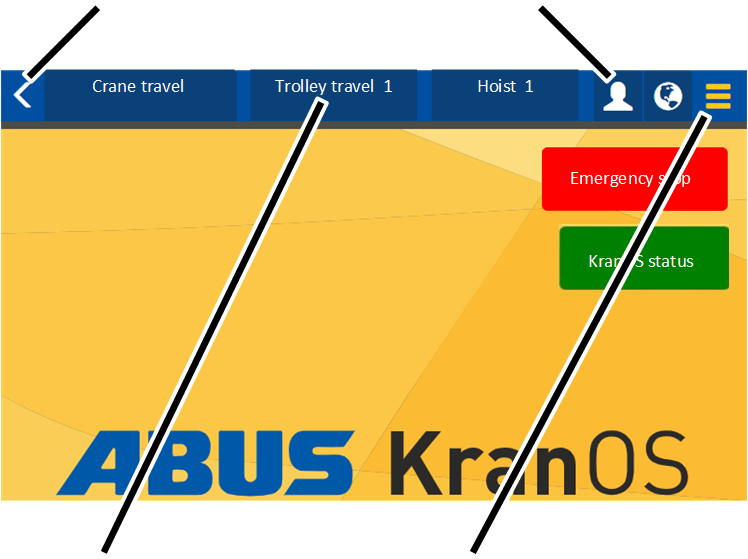
- Menu principale:
Nel menu principale è possibile selezionare per ciascun asse della gru (traslazione gru, traslazione del carrello, dispositivo di sollevamento) la relativa finestra. Vengono visualizzati solo gli assi della gru effettivamente disponibili sulla gru.
- Menu "Impostazioni" (tre barre orizzontali):
Tre barre gialle: qui appare un menu con le voci di menu specifiche per la finestra attuale.
Tre barre nere: per la finestra attuale non è disponibile alcuna voce di menu.
- Pulsante su schermo "Indietro" (freccia gialla):
Qui è possibile tornare alla finestra visualizzata precedentemente.
- Menu "Utente" (figura bianca):
Qui appare un menu con voci di menu relative all'utente che ha effettuato il login:
Modificare la password: vedere "Modifica della password per KranOS".
Logout: vedere "Esecuzione del logout da KranOS".
In una delle finestre:
Campo di testo e campo di immissionePulsante su schermo (con sfondo blu)
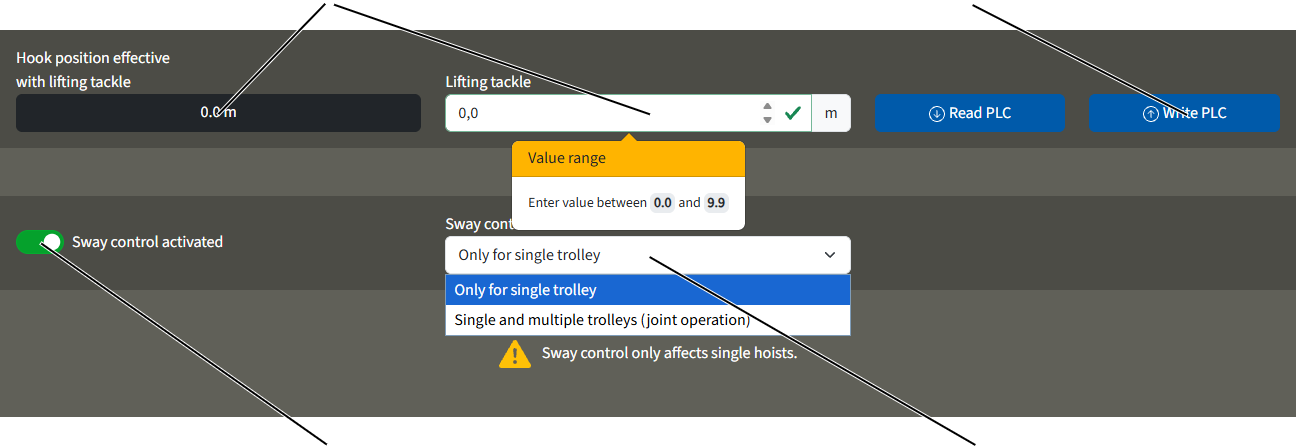
- Campo di selezione (con sfondo bianco): qui è possibile selezionare un valore prestabilito da un elenco. Vedere "Selezione di un valore".
- Campo di immissione (con sfondo bianco): qui è possibile inserire valori numerici. Vedere "Immissione di un valore".
- Campo di testo (su sfondo scuro): qui vengono visualizzati i valori numerici. Questi valori non possono essere modificati.
- Pulsante su schermo (con sfondo blu): è possibile cliccare sui pulsanti su schermo. Questi pulsanti aprono un'altra finestra oppure consentono di eseguire un'azione.
Menu principale (assi della gru)
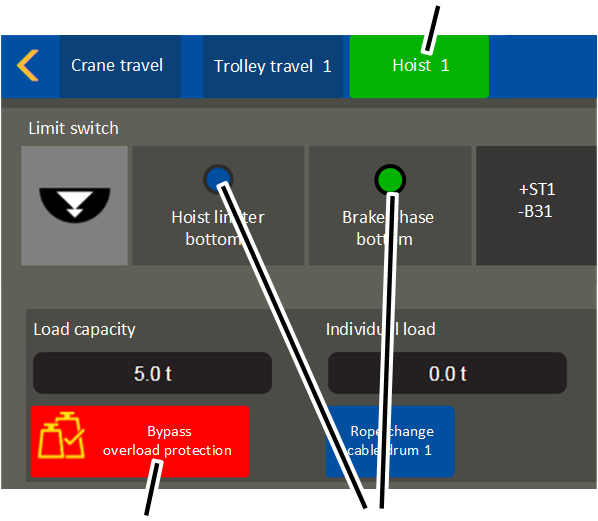
- Menu principale (assi della gru) (con sfondo blu o verde).
- Segnali di controllo (blu o verdi):
Morsetto o dispositivo su sfondo verde: è presente tensione oppure non è stato raggiunto il dispositivo per la limitazione di movimento.
Morsetto o dispositivo su sfondo blu: non è presente tensione oppure è stato raggiunto il dispositivo per la limitazione del movimento.
- Pulsante su schermo (con sfondo rosso): i pulsanti su schermo con funzioni rilevanti per la sicurezza (ad es. esclusione della protezione contro il sovraccarico) hanno sfondo rosso non appena vengono attivati (active).
Richiamo e termine del menu e delle voci di menu
Per richiamare menu e voci di menu:
Voce di menu per asse della gru "Crane travel"
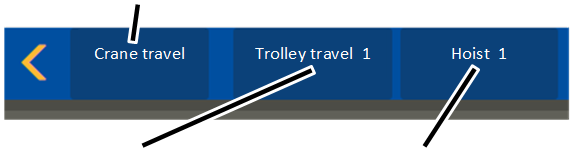
- Nel menu principale cliccare sulla voce di menu relativa all'asse della gru desiderato.
Vengono visualizzate solo le voci di menu per gli assi della gru effettivamente disponibili sulla gru (ad es. carrello 2).
Voce di menu selezionata (asse della gru)Menu "Impostazioni"
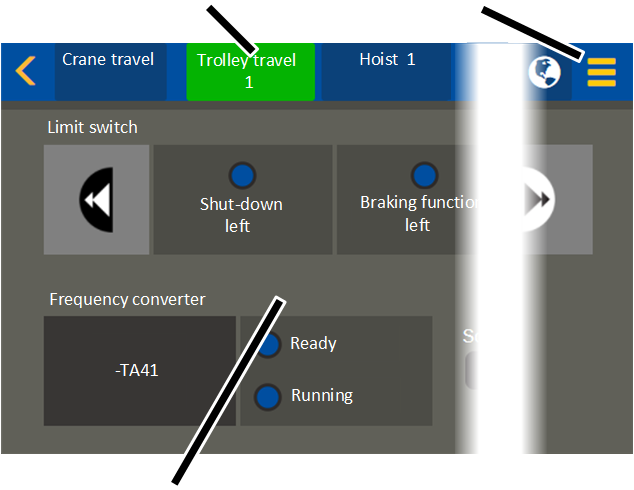
- La voce di menu selezionata (asse della gru) viene evidenziata in verde.
- Nell'area di visualizzazione vengono visualizzati i contenuti corrispondenti.
- Se per una voce di menu selezionata (asse della gru) sono presenti altre voci di menu: il menu "Impostazioni" viene visualizzato in giallo.
Passaggio a un altro menu:
Altre voci di menu (assi della gru)
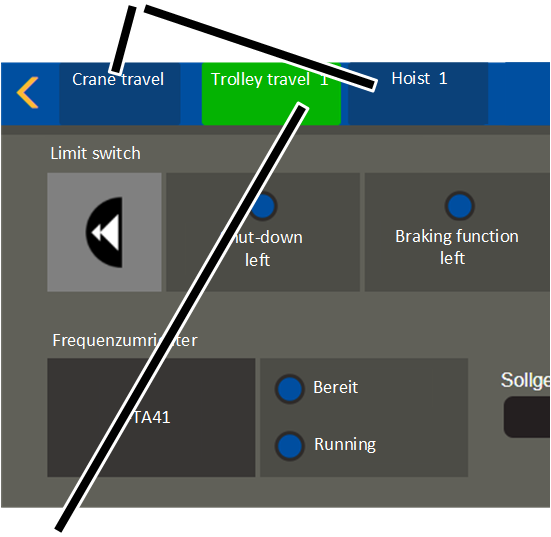
- Cliccare su un'altra delle voci di menu (assi della gru) nel menu principale.
- La nuova voce di menu selezionata (asse della gru) viene evidenziata in verde.
- Nell'area di visualizzazione vengono visualizzati i contenuti corrispondenti.
Menu principale come campo di selezione
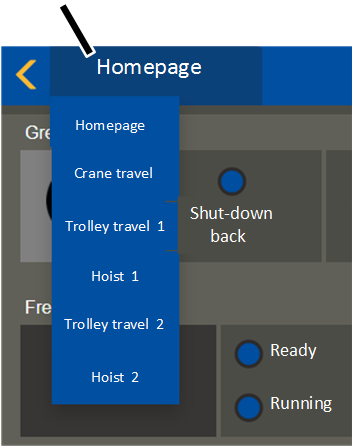
- Su display più piccoli (ad es. su un tablet PC di dimensioni ridotte) il menu principale per gli assi della gru viene visualizzato come campo di selezione.
- Cliccare sul pulsante su schermo "Homepage".
Se al posto della homepage viene richiamato un altro asse della gru, questo viene visualizzato sul pulsante su schermo.
- Viene visualizzato il menu principale con gli assi della gru.
- Cliccare sulla voce di menu relativa all'asse della gru desiderato.
Apertura delle impostazioni:
Menu "Impostazioni"
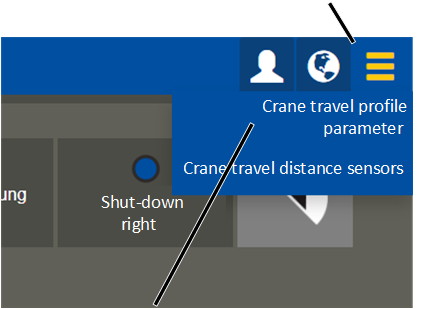
- Cliccare sul menu "Impostazioni".
- Appare un menu con voci di menu relative alla finestra attuale.
Per tornare al menu precedente:
- Cliccare sul pulsante su schermo "Indietro".
- KranOS passa alla voce di menu visualizzata precedentemente.
Come tornare alla schermata iniziale
- A seconda della finestra visualizzata: cliccare una o più volte sul pulsante su schermo "Indietro".
- Appare la schermata iniziale.
Immissione di un valore
Per alcune funzioni è possibile inserire dei valori numerici.
Nella finestra viene visualizzato un campo di immissione con sfondo bianco:
Campo di immissione con riquadro giallo e segno di spunta verdeCampo di immissione con riquadro giallo e punto esclamativo rosso
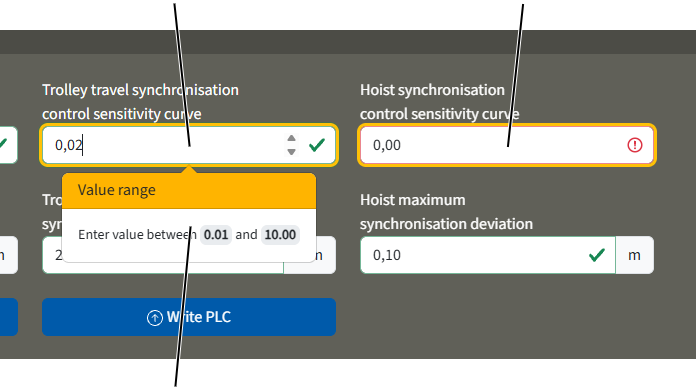
- Cliccare sul campo di immissione.
- Compaiono i pulsanti su schermo a freccia per la modifica dei valori.
- Sotto il campo di immissione, se disponibile, viene visualizzato l'intervallo di valori con il valore minimo e il valore massimo ammessi.
- Con la tastiera inserire il valore desiderato o aumentare/diminuire il valore con i pulsanti su schermo a freccia.
- Se il nuovo valore rientra nell'intervallo di valori ammesso, accanto al campo di immissione viene visualizzato un segno di spunta verde.
- Se il nuovo valore non rientra nell'intervallo di valori ammesso, accanto al campo di immissione viene visualizzata una croce rossa. Inoltre, il campo di immissione ha uno sfondo rosso.
- Se il valore è stato modificato, il campo di immissione viene inserito in un riquadro giallo.
Il valore non è ancora memorizzato in ABUControl. Vedere "Salvataggio di valori in ABUControl".
Selezione di un valore
Per alcune funzioni è possibile selezionare i valori (ad es. varie impostazioni) da un campo di selezione.
Campo di selezione
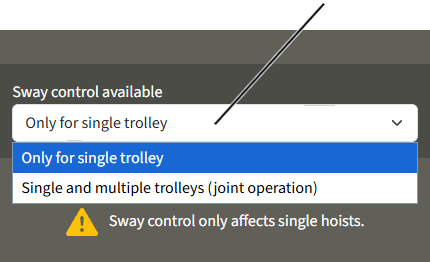
- Nell'area di visualizzazione viene visualizzato un campo di selezione con una piccola freccia in basso.
- Nel campo di selezione viene visualizzato il valore attualmente selezionato.
- Cliccare sul campo di selezione.
- Sotto il campo di selezione vengono visualizzati i possibili valori.
- Cliccare sul valore desiderato.
- Il campo di selezione si chiude e il nuovo valore viene acquisito.
- Se il valore è stato modificato, il campo di immissione viene inserito in un riquadro giallo.
Il valore non è ancora memorizzato in ABUControl. Vedere "Salvataggio di valori in ABUControl".
Salvataggio di valori in ABUControl
Dopo l'immissione o la selezione di uno o più valori all'interno di una finestra, è necessario trasferire i valori in ABUControl.
Ogni volta che si richiama una finestra vengono letti e visualizzati i valori attualmente impostati in ABUControl. Se si immettono o selezionano dei valori senza però memorizzarli, alla successiva apertura della finestra verranno visualizzati di nuovo i valori originali ancora memorizzati in ABUControl.
Dopo l'immissione o la selezione di nuovi valori:
Campo di immissione con riquadro giallo
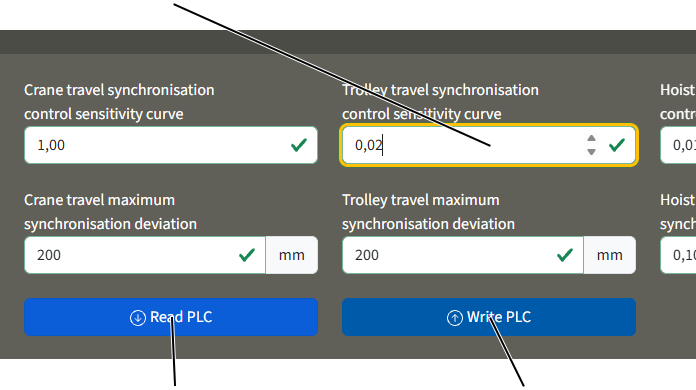
- Se il valore è stato modificato, il campo di immissione o il campo di selezione viene inserito in un riquadro giallo.
Per modificare altri valori:
- Premere il tasto TAB per passare al prossimo campo di immissione o di selezione.
Lì è possibile modificare ulteriori valori come descritto sopra.
- I nuovi valori non vengono ancora memorizzati.
Memorizzare valori singoli o tutti i valori:
- Premere il tasto ENTER.
o
Cliccare sul pulsante su schermo "Write PLC".
- Viene visualizzato il messaggio "Processing...".
- Un segno di spunta di colore verde viene visualizzato al centro dello schermo.
- I nuovi valori vengono memorizzati in ABUControl.
In alcune finestre sono presenti più pulsanti su schermo "Read PLC" e "Write PLC". In questo caso i pulsanti su schermo si riferiscono all'area rappresentata a colori (con diverse tonalità di grigio).
Se non si devono memorizzare i valori:
- Cliccare sul pulsante su schermo "Read PLC".
- Vengono visualizzati di nuovo i valori originali ancora memorizzati in ABUControl.
Se durante il salvataggio uno o più valori risultano non validi:
- Se il nuovo valore non rientra nell'intervallo di valori ammesso, accanto al campo di immissione viene visualizzata una croce rossa. Inoltre, il campo di immissione ha uno sfondo rosso.
- Viene visualizzato un messaggio.
La visualizzazione del messaggio varia a seconda del browser utilizzato.
- Fino a quando durante il salvataggio anche un solo valore risulta non valido, tutti i valori visualizzati sulla pagina corrente non vengono memorizzati.
Durante il salvataggio al centro dello schermo viene visualizzata una croce rossa.
- Durante il salvataggio dei valori si è verificato un errore.
- Caricare di nuovo la pagina corrente.
- Inserire di nuovo i valori desiderati.
- Cliccare sul pulsante su schermo "Write PLC".
- Se il problema si verifica ancora, ristabilire il collegamento tra KranOS e il PLC. Vedere "Collegamento fra KranOS e il PLC".
Esecuzione del logout da KranOS
Se per 30 minuti non si eseguono operazioni in KranOS, l'utente viene disconnesso automaticamente.
Per il logout manuale:
Menu "Utente"Voce di menu "Logout"
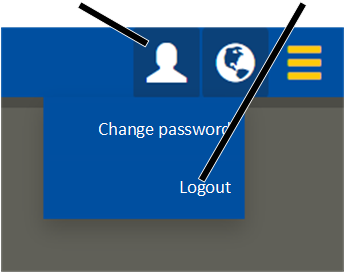
- Cliccare sul menu "Utente"
- Appare il menu.
- Cliccare sulla voce di menu "Logout".
- L'utente viene disconnesso.
- Appare la finestra "Operating data".
Modifica della password per KranOS
La password standard "SERVICE" per l'utente "SERVICE" (livello di accesso utente [2]) può essere modificata in caso di necessità; inoltre, deve essere modificata dopo il primo login. La password standard "CUSTOMER" per l'utente "CUSTOMER" (livello di accesso utente [1]) può essere modificata in caso di necessità.
La nuova password dovrebbe essere conservata in modo sicuro dal gestore (ad esempio nel registro dei controlli di servizio nel quadro elettrico del carrello o della gru) ed essere messa a disposizione solo della cerchia di persone appropriata.
Panoramica: navigazione in KranOS |
|---|
Utente "CUSTOMER" o "SERVICE" 🡪 "Utente" 🡪 "Change password" |
- Eseguire il login a KranOS con l'utente "CUSTOMER" (livello di accesso utente [1]) o "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Cliccare sul menu "Utente"
- Appare il menu.
- Cliccare sulla voce di menu "Change password".
Campo di immissione "New password"Campo di immissione "Old password"
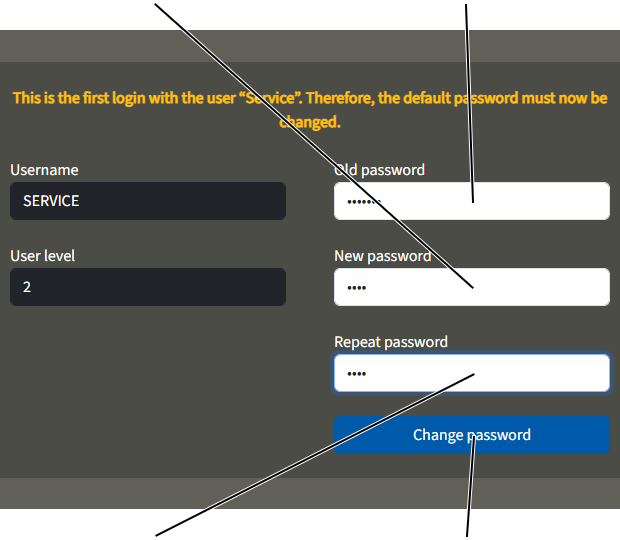
- Appare la finestra "Change password".
- Nel campo di immissione "Old password" inserire la password corrente.
- Nel campo di immissione "New password" inserire la nuova password.
- Nel campo di immissione "Repeat password" inserire un'altra volta la nuova password.
- Cliccare sul pulsante su schermo "Change password".
- La password viene modificata.
Nota:
Conservare la password modificata in un luogo adatto (ad es. nel registro dei controlli di servizio nel quadro elettrico del carrello o della gru). La password standard "SERVICE" non è più valida se è stata modificata. Se si dimentica la nuova password, è possibile richiedere al Servizio di Assistenza ABUS il ripristino della password. Vedere "Servizio di Assistenza ABUS".
Nota:
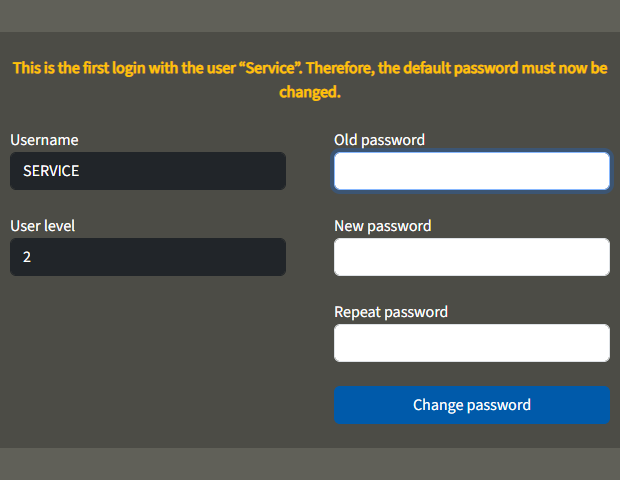
In occasione del primo login con l'utente "SERVICE" compare automaticamente la finestra "Change password" con un testo di avvertenza aggiuntivo, che indica che la password deve essere cambiata.
Fino alla modifica della password non sarà possibile effettuare nessun ulteriore accesso a KranOS.
Impostazione della lingua
KranOS e i messaggi sul display a LED a matrice sono visualizzati di default in tedesco. Al momento del login a KranOS è possibile cambiare la lingua.
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Può aver eseguito il login l'utente "CUSTOMER" (livello di accesso utente [1]) o "SERVICE" (livello di accesso utente [2]). L'accesso è tuttavia possibile anche senza login (livello di accesso utente [0]).
Impostazione della lingua
- Cliccare sul pulsante su schermo "Language" (mappamondo).
- Viene visualizzato un elenco delle lingue disponibili.
- Selezionare la lingua desiderata.
- KranOS e i messaggi sul display a LED a matrice saranno visualizzati nella lingua selezionata.
Panoramica menu
Voce di menu |
Voce di menu |
Voce di menu |
Funzioni |
Livello di accesso utente |
Rimando |
|
|---|---|---|---|---|---|---|
Dopo il login |
"Operating data" |
Lettura dei dati di esercizio |
nessuno |
"Lettura dei dati di esercizio e della memoria collettiva del carico". |
||
Lettura della memoria collettiva del carico |
nessuno |
|||||
Lettura dell'indirizzo IP della gru |
nessuno |
|||||
"Login" |
Esecuzione del login a KranOS con un utente |
nessuno |
||||
Schermata iniziale |
"Operating data" |
Lettura dei dati di esercizio |
Customer [1] Service [2] |
"Lettura dei dati di esercizio e della memoria collettiva del carico". |
||
Lettura della memoria collettiva del carico |
Customer [1] Service [2] |
|||||
"PLC diagnosis" |
Visualizzazione delle informazioni sulla versione |
Customer [1] Service [2] |
"Visualizzazione della diagnosi del PLC con informazioni sulla versione". |
|||
Visualizzazione del file di log |
Customer [1] Service [2] |
|||||
Riavviamento della gru |
Service [2] |
|||||
"Bus diagnosis" |
Visualizzazione della diagnosi della rete del bus |
Customer [1] Service [2] |
||||
"Additional PLC diagnosis" |
Visualizzazione degli stati di inserimento ed errore del PLC supplementare |
Customer [1] Service [2] |
||||
Impostazione del numero dei tipi di funzionamento |
Service [2] |
|||||
"PLC sequences diagnosis" |
Visualizzazione della diagnosi delle catene sequenziali del PLC |
Customer [1] Service [2] |
"Visualizzazione della diagnosi delle catene sequenziali del PLC". |
|||
"Set PLC time" |
Impostazione della data e dell'ora del PLC |
Service [2] |
Vedere "Impostazione della data e dell'ora". |
|||
"PLC SD card" |
Backup dei dati, ripristino |
Service [2] |
"Inserimento della scheda SD nel PLC o rimozione della scheda SD dal PLC" |
|||
"Movement profile" |
Selezione del profilo di movimento |
Service [2] |
||||
Impostazione del comando singolo |
Customer [1] Service [2] |
"Impostazione del comando singolo per trasmettitore ABURemote". |
||||
Voce di menu |
Voce di menu |
Voce di menu |
Funzioni |
Livello di accesso utente |
Rimando |
|---|---|---|---|---|---|
Impostazione del sincronizzatore di corsa |
Service [2] |
" |
|||
Impostazione dei parametri per guida gancio di carico e centraggio verticale gancio di carico |
Service [2] |
||||
Regolazione inclinometro |
Service [2] |
||||
Ripristino delle impostazioni di fabbrica del convertitore di frequenza e nuova misurazione del motore di sollevamento |
Service [2] |
"Reset dei convertitori di frequenza e rimisurazione del motore di sollevamento". |
|||
Riparametrizzazione del convertitore di frequenza |
Service [2] |
||||
Esclusione dell'interruttore di finecorsa e del limitatore di corsa |
Service [2] |
"Esclusione temporanea dell'interruttore di finecorsa e del limitatore di corsa". |
|||
Cambio della direzione di marcia di gru e carrello |
Service [2] |
||||
Controllo delle caratteristiche del capannone (tramite profilo di traslazione della gru) |
Creazione, inizializzazione, copia, modifica e cancellazione degli ostacoli |
Service [2] |
"Creazione dei punti del controllo delle caratteristiche del capannone" e seguenti |
||
Selezione e visualizzazione degli ostacoli |
Customer [1] Service [2] |
||||
"Load-controlled switching points" |
Impostazione delle posizioni di funzionamento in funzione del carico |
Service [2] |
"Impostazione delle posizioni di funzionamento in funzione del carico". |
||
Impostazione del dispositivo anti-allentamento fune |
Service [2] |
||||
Comando di posizionamento |
Modifica delle posizioni del comando di posizionamento lineare. |
Service [2] |
|||
Definizione delle preimpostazioni della tolleranza per il comando di posizionamento |
Service [2] |
||||
Calcolo della lunghezza della via di corsa |
Service [2] |
Voce di menu |
Voce di menu |
Voce di menu |
Funzioni |
Livello di accesso utente |
Rimando |
|---|---|---|---|---|---|
Asse della gru "Crane travel" |
Visualizzazione delle posizioni attuali degli interruttori di finecorsa |
Customer [1] Service [2] |
|||
Visualizzazione dello stato del convertitore di frequenza |
Customer [1] Service [2] |
||||
Visualizzazione posizione interruttori per caratteristiche del capannone |
Customer [1] Service [2] |
||||
Visualizzazione dello stato del distanziamento gru e del distanziamento gru in funzione del carico |
Customer [1] Service [2] |
||||
"Crane travel profile parameter" |
Impostazione delle velocità |
Service [2] |
|||
Impostazione del tempo di frenata e del tempo di accelerazione |
Service [2] |
||||
Impostazione della velocità del testo sul display per la visualizzazione del carico |
Service [2] |
||||
Impostazione del carico parziale |
Service [2] |
||||
Impostazione della direzione di rotazione dell'interruttore con leva a croce per le caratteristiche del capannone |
Service [2] | ||||
"Crane travel distance sensors" |
Attivazione della modalità di inizializzazione del finecorsa |
Service [2] |
"Montaggio, impostazione e inizializzazione del sensore di distanza". |
||
Attivazione della modalità di inizializzazione dell'arresto anticipato |
Service [2] |
||||
Impostazione della lunghezza della trave principale e della via di corsa |
Service [2] |
||||
Asse della gru "Trolley travel" |
Visualizzazione delle posizioni attuali degli interruttori di finecorsa |
Customer [1] Service [2] |
|||
Visualizzazione dello stato del convertitore di frequenza |
Customer [1] Service [2] |
||||
Visualizzazione dello stato del distanziamento gru e del distanziamento gru in funzione del carico |
Customer [1] Service [2] |
||||
PLC di sicurezza traslazione gru |
Visualizzazione degli stati di inserimento ed errore del PLC di sicurezza |
Customer [1] Service [2] |
|||
Modalità di prova arresto sicuro (STO) |
Service [2] |
||||
Visualizzazione posizione interruttori per caratteristiche del capannone |
Customer [1] Service [2] |
Voce di menu |
Voce di menu |
Voce di menu |
Funzioni |
Livello di accesso utente |
Rimando |
|---|---|---|---|---|---|
"Trolley travel profile parameter" |
Impostazione delle velocità |
Service [2] |
|||
Impostazione del tempo di frenata e del tempo di accelerazione |
Service [2] |
||||
Impostazione della velocità del testo sul display per la visualizzazione del carico |
Service [2] |
||||
Impostazione della direzione di rotazione dell'interruttore con leva a croce per le caratteristiche del capannone |
Service [2] |
||||
"Trolley travel distance sensors" |
Attivazione della modalità di inizializzazione del finecorsa |
Service [2] |
"Montaggio, impostazione e inizializzazione del sensore di distanza". |
||
Attivazione della modalità di inizializzazione dell'arresto anticipato |
Service [2] |
||||
Asse della gru "Hoist" |
Visualizzazione delle posizioni attuali degli interruttori di finecorsa |
Customer [1] Service [2] |
|||
Visualizzazione dello stato del convertitore di frequenza |
Customer [1] Service [2] |
||||
Visualizzazione carico |
Customer [1] Service [2] |
||||
Attivazione esclusione sovraccarico |
Service [2] |
||||
Attivazione sostituzione fune |
Service [2] |
||||
"Absolute rotary encoder" |
Impostazione dell'indirizzo del dispositivo |
Service [2] |
"Sostituzione". |
||
Impostazione del punto di riferimento del trasduttore del valore assoluto |
Service [2] |
||||
Reset degli errori |
Service [2] |
||||
"Hoist profile parameter" |
Impostazione delle velocità |
Service [2] |
"Impostazione dei parametri avanzati per il profilo di sollevamento". |
||
Impostazione del tempo di frenata e del tempo di accelerazione |
Service [2] |
||||
Regolazione del sistema di misurazione del carico |
Service [2] |
||||
Visualizzazione della lunghezza della fune |
Service [2] |
||||
Impostazione della misurazione del motore di sollevamento |
Service [2] |
Voce di menu |
Voce di menu |
Voce di menu |
Funzioni |
Livello di accesso utente |
Rimando |
|---|---|---|---|---|---|
Impostazione della velocità di traslazione max per traslazione carrello e gru con guida gancio di carico e centraggio verticale gancio di carico |
Service [2] |
||||
Impostazione della deviazione max per traslazione carrello e gru con protezione contro la trazione obliqua |
Service [2] |
||||
"Sway control parameter" |
Regolazione dei mezzi di imbracatura |
Customer [1] Service [2] |
"Attivazione e disattivazione dell'attenuazione delle oscillazioni". |
||
Visualizzazione della lunghezza della fune |
Service [2] |
||||
Attivazione e disattivazione dell'attenuazione delle oscillazioni |
Service [2] |
||||
Impostazione della disponibilità dell'attenuazione delle oscillazioni per più carrelli |
Service [2] |
"Abilitazione dell'attenuazione delle oscillazioni per più carrelli". |
|||
"Inclinometer parameter" |
Calibrazione dell'inclinometro |
Service [2] |
|||
"Maximum acceptable wear parameter" |
Visualizzazione dei parametri per il calcolo dello stato di usura massima |
Customer [1] Service [2] |
"Parametri per lo stato di usura massima e dati sulla trasmissione a fune". |
||
"Hoist calibration" |
Calibrazione del sistema di misurazione del carico |
Service [2] |
"Calibrazione del sistema di misurazione del carico con un carico di prova sollevato". |
||
Calibrazione di base del sensore di carico |
Service [2] |
||||
Regolazione del limitatore di corsa |
Service [2] |
||||
Impostazione della memoria collettiva del carico |
Service [2] |
"Inserimento del valore iniziale per la memoria collettiva del carico". |
|||
"Wear maximum acceptable wear" |
Visualizzazione dei dati di usura dei singoli tratti predefiniti di fune |
Customer [1] Service [2] |
"Controllo della fune tramite l'analisi dello stato di usura". |
||
Menu "Utente" |
"Change password" |
Modifica della password |
Customer [1] Service [2] |
||
"Logout" |
Logout dell'utente |
Customer [1] Service [2] |
|||
Menu "Language" |
Impostazione della lingua |
nessuno |
Montaggio e collegamento
Il gestore della gru è responsabile della scelta e dell'adeguata qualifica del personale addetto alla messa in funzione.
Esempi di persone abilitate:
- Persone con vaste conoscenze acquisite attraverso una formazione professionale in ingegneria meccanica e nei sistemi elettronici delle gru.
- Persone con sufficiente esperienza nel funzionamento, montaggio e manutenzione di gru.
- Persone con conoscenza approfondita delle regole della tecnica, delle direttive e delle norme di sicurezza vigenti nel rispettivo Paese.
- Persone che frequentano regolarmente i corsi di formazione di ABUS.
ABUS declina qualsiasi responsabilità per danni conseguenti a operazioni di messa in funzione non eseguite a regola d'arte o da personale non qualificato.
ABUS consiglia di far eseguire la messa in funzione ai team di montaggio ABUS.
Per gli addetti alla manovra della gru prima del suo utilizzo
Montaggio della linea di contatto con sistema di misurazione del valore assoluto
Solo con comando di posizionamento
Con il comando di posizionamento e il controllo delle caratteristiche del capannone tramite posizione della gru viene impiegato un sistema di misurazione del valore assoluto per misurare la posizione assoluta della gru lungo la via di corsa. Quale sistema di misurazione del valore assoluto vengono utilizzati dei sensori di distanza laser o il sistema della linea di contatto APOS. Con il sistema della linea di contatto APOS, nel profilo della linea di contatto viene inserito un nastro codificato, che viene scansionato da una testina di lettura, consentendo di determinare la posizione della gru.
Il montaggio del sistema della linea di contatto APOS è descritto in un manuale del prodotto separato. Di seguito vengono illustrate delle importanti avvertenze integrative e i passi di montaggio specifici ABUS, che si differenziano dalle istruzioni di montaggio del produttore del sistema della linea di contatto APOS.
Avvertenze generali:
- La lunghezza di fabbricazione del nastro codificato è di 260 m; da questa vengono recise delle sezioni adeguate appositamente all'impianto gru ordinato. Il valore numerico iniziale del nastro codificato può quindi essere notevolmente superiore a 0.
- Il nastro codificato e il profilo di fissaggio vengono forniti con una lunghezza in eccesso di circa 1 m.
- Dopo il montaggio del nastro codificato, la sostituzione di un singolo elemento di rotaia non è più possibile. Anche l'apertura della linea di contatto lungo il percorso per la sostituzione di un collettore di corrente o del carrello della testina di lettura non è più possibile.
- Il nastro codificato è fortemente magnetico e dovrebbe essere protetto dalla sporcizia prima e durante il montaggio (soprattutto da polveri metalliche, trucioli, ecc.).
Indicazioni sul montaggio:
- Nell'inserimento del nastro codificato nella linea di contatto è rilevante la direzione della numerazione del sistema della linea di contatto. La direzione della numerazione deve essere "ascendente" e aumentare nella direzione di traslazione della gru!
La posizione del nastro codificato viene indicata nel manuale del prodotto separato e nel piano di posa del produttore nel pozzetto al di sotto del conduttore di terra (PE). Questa indicazione non ha tuttavia validità generale. Dato che la testina di lettura può essere montata in una sola direzione sul relativo carrello, il nastro codificato potrebbe dover essere invece infilato nel pozzetto contrapposto al conduttore di terra.
- Al momento del fissaggio del punto di ancoraggio della linea di contatto, il nastro codificato potrebbe subire dei danni. Nel serraggio delle viti autoperforanti, accertare che queste vengano avvitate diritte nella rotaia profilata.
- La testina di lettura viene inserita all'estremità dell'impianto. In presenza di più gru sulla stessa via di corsa, è necessario accertare che sia rispettata la sequenza dei collettori di corrente.
- Le estremità delle linee di contatto sono composte da tratti lunghi 150 mm senza rotaia di rame con una calotta terminale fissata. Il tratto è tenuto solo dal coprigiunto e non aggiuntivamente attraverso la rotaia di rame. Se necessario, qui dovrebbe essere applicata una sospensione supplementare.
- L'asta di trascinamento con testa a snodo M10 del carrello della testina di lettura viene fissata attraverso una staffa di fissaggio ai tubi rettangolari della gru. Un manicotto distanziale garantisce che la testa a snodo possa muoversi. L'asta di trascinamento deve quindi essere allineata alla linea di contatto e alla testina di lettura.
- Le alimentazioni del tratto sono adeguate in fabbrica al sistema della linea di contatto. A tale fine, il coprigiunto è dotato di un incavo nell'area del nastro codificato e dotato di nuove parti di plastica. Se il nastro codificato è stato tuttavia montato contrapposto al conduttore di terra, deve essere usata un'alimentazione del tratto speciale. Alternativamente è possibile modificare l'alimentazione del tratto locale. A tale fine, togliere il coprigiunto e svitare le 4 viti della parte inferiore. Ruotare quindi la parte inferiore di 180 gradi e rimontarla. Avvertenza: in questo modo ruota anche il punto di alimentazione (avvitamento).
- La testina di lettura è dotata di un'interfaccia SSI (Synchronous Serial Interface). La connessione ad innesto M12 a 8 poli viene collegata con un cavo adattatore (M12 sulla connessione ad innesto del circuito stampato) con l'accoppiatore bus di campo con il comando della gru.
Collegamento della gru ad ABUControl
Collegamento della gru alla rete elettrica
- Predisporre un cavo di alimentazione secondo EN 60204.
- Predisporre un collegamento fisso conforme alla DIN EN 50178, poiché la corrente di dispersione è maggiore di 3,5 mA.
Selezione dell'interruttore differenziale
Se deve essere impiegato un interruttore differenziale:
- Usare un interruttore differenziale del tipo B.
Questo è destinato al funzionamento con convertitori di frequenza e distingue le correnti di guasto in diversi campi di frequenza. In questo modo si ottiene una protezione anche durante il funzionamento con convertitore di frequenza.
Smontaggio e montaggio della scatola con flangia
Nelle gru con travi del carrello di traslazione corte i cavi e la scatola con flangia si trovano sul comando della gru, prima delle viti ad alta resistenza. In questo caso è necessario allentare la scatola con flangia per poter fissare o allentare le viti ad alta resistenza.
Allentamento della scatola con flangia
Scatola con flangia
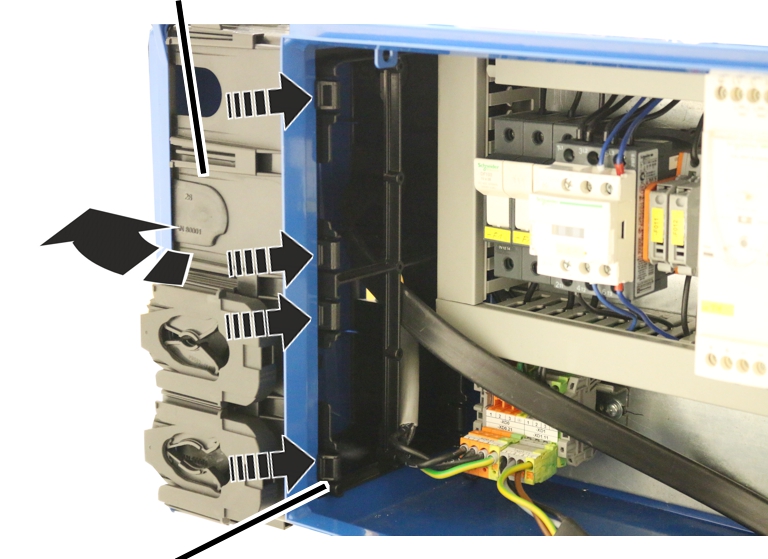
- Aprire il coperchio del comando della gru.
- Spingere verso l'interno i quattro naselli di arresto della scatola con flangia.
- Spingere all'indietro la scatola con flangia (in direzione del lato posteriore del quadro elettrico).
- La scatola con flangia si stacca dal quadro elettrico.
- Tirare la scatola con flangia in avanti.
- La scatola con flangia può rimanere attaccata con i cavi nel comando della gru senza essere fissata finché non vengono avvitate le viti ad alta resistenza.
Fissaggio della scatola con flangia
Scatola con flangia
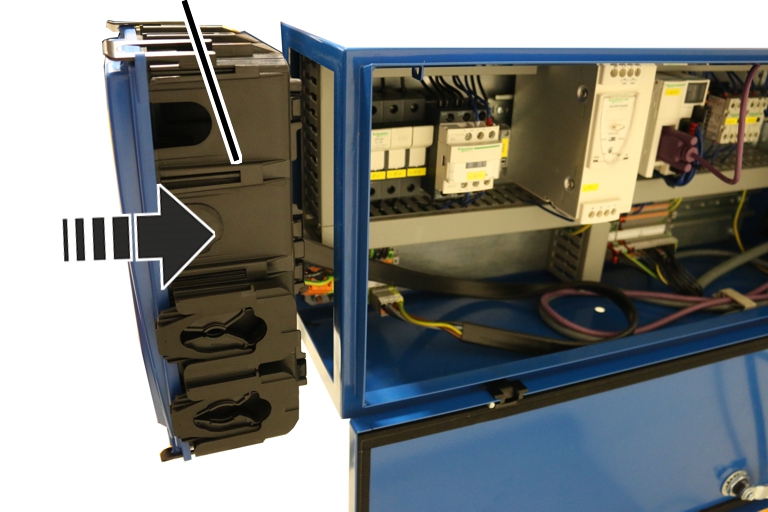
- Mettere la scatola con flangia sul quadro elettrico assicurandosi che sia dritta.
- Spingere la scatola con flangia sul quadro elettrico
- I naselli di arresto (8x) si bloccano in posizione e si sente uno scatto.
Inserimento dei cavi di allacciamento nella scatola con flangia
Durante il montaggio i cavi di allacciamento vengono posati nei quadri elettrici e collegati facendoli passare attraverso la scatola con flangia. Tutti i cavi di allacciamento sono innestabili. I passacavi nella scatola con flangia fungono da isolamento.
Per cavi a sezione circolare sottili è sufficiente il passacavo (in gomma). Per cavi a sezione circolare più spessi e cavi piatti, oltre al passacavo, viene utilizzato anche un dispositivo di scarico della trazione del cavo da tre pezzi al fine di fissare il cavo di allacciamento.
Apertura della scatola con flangia
Scatola con flangia
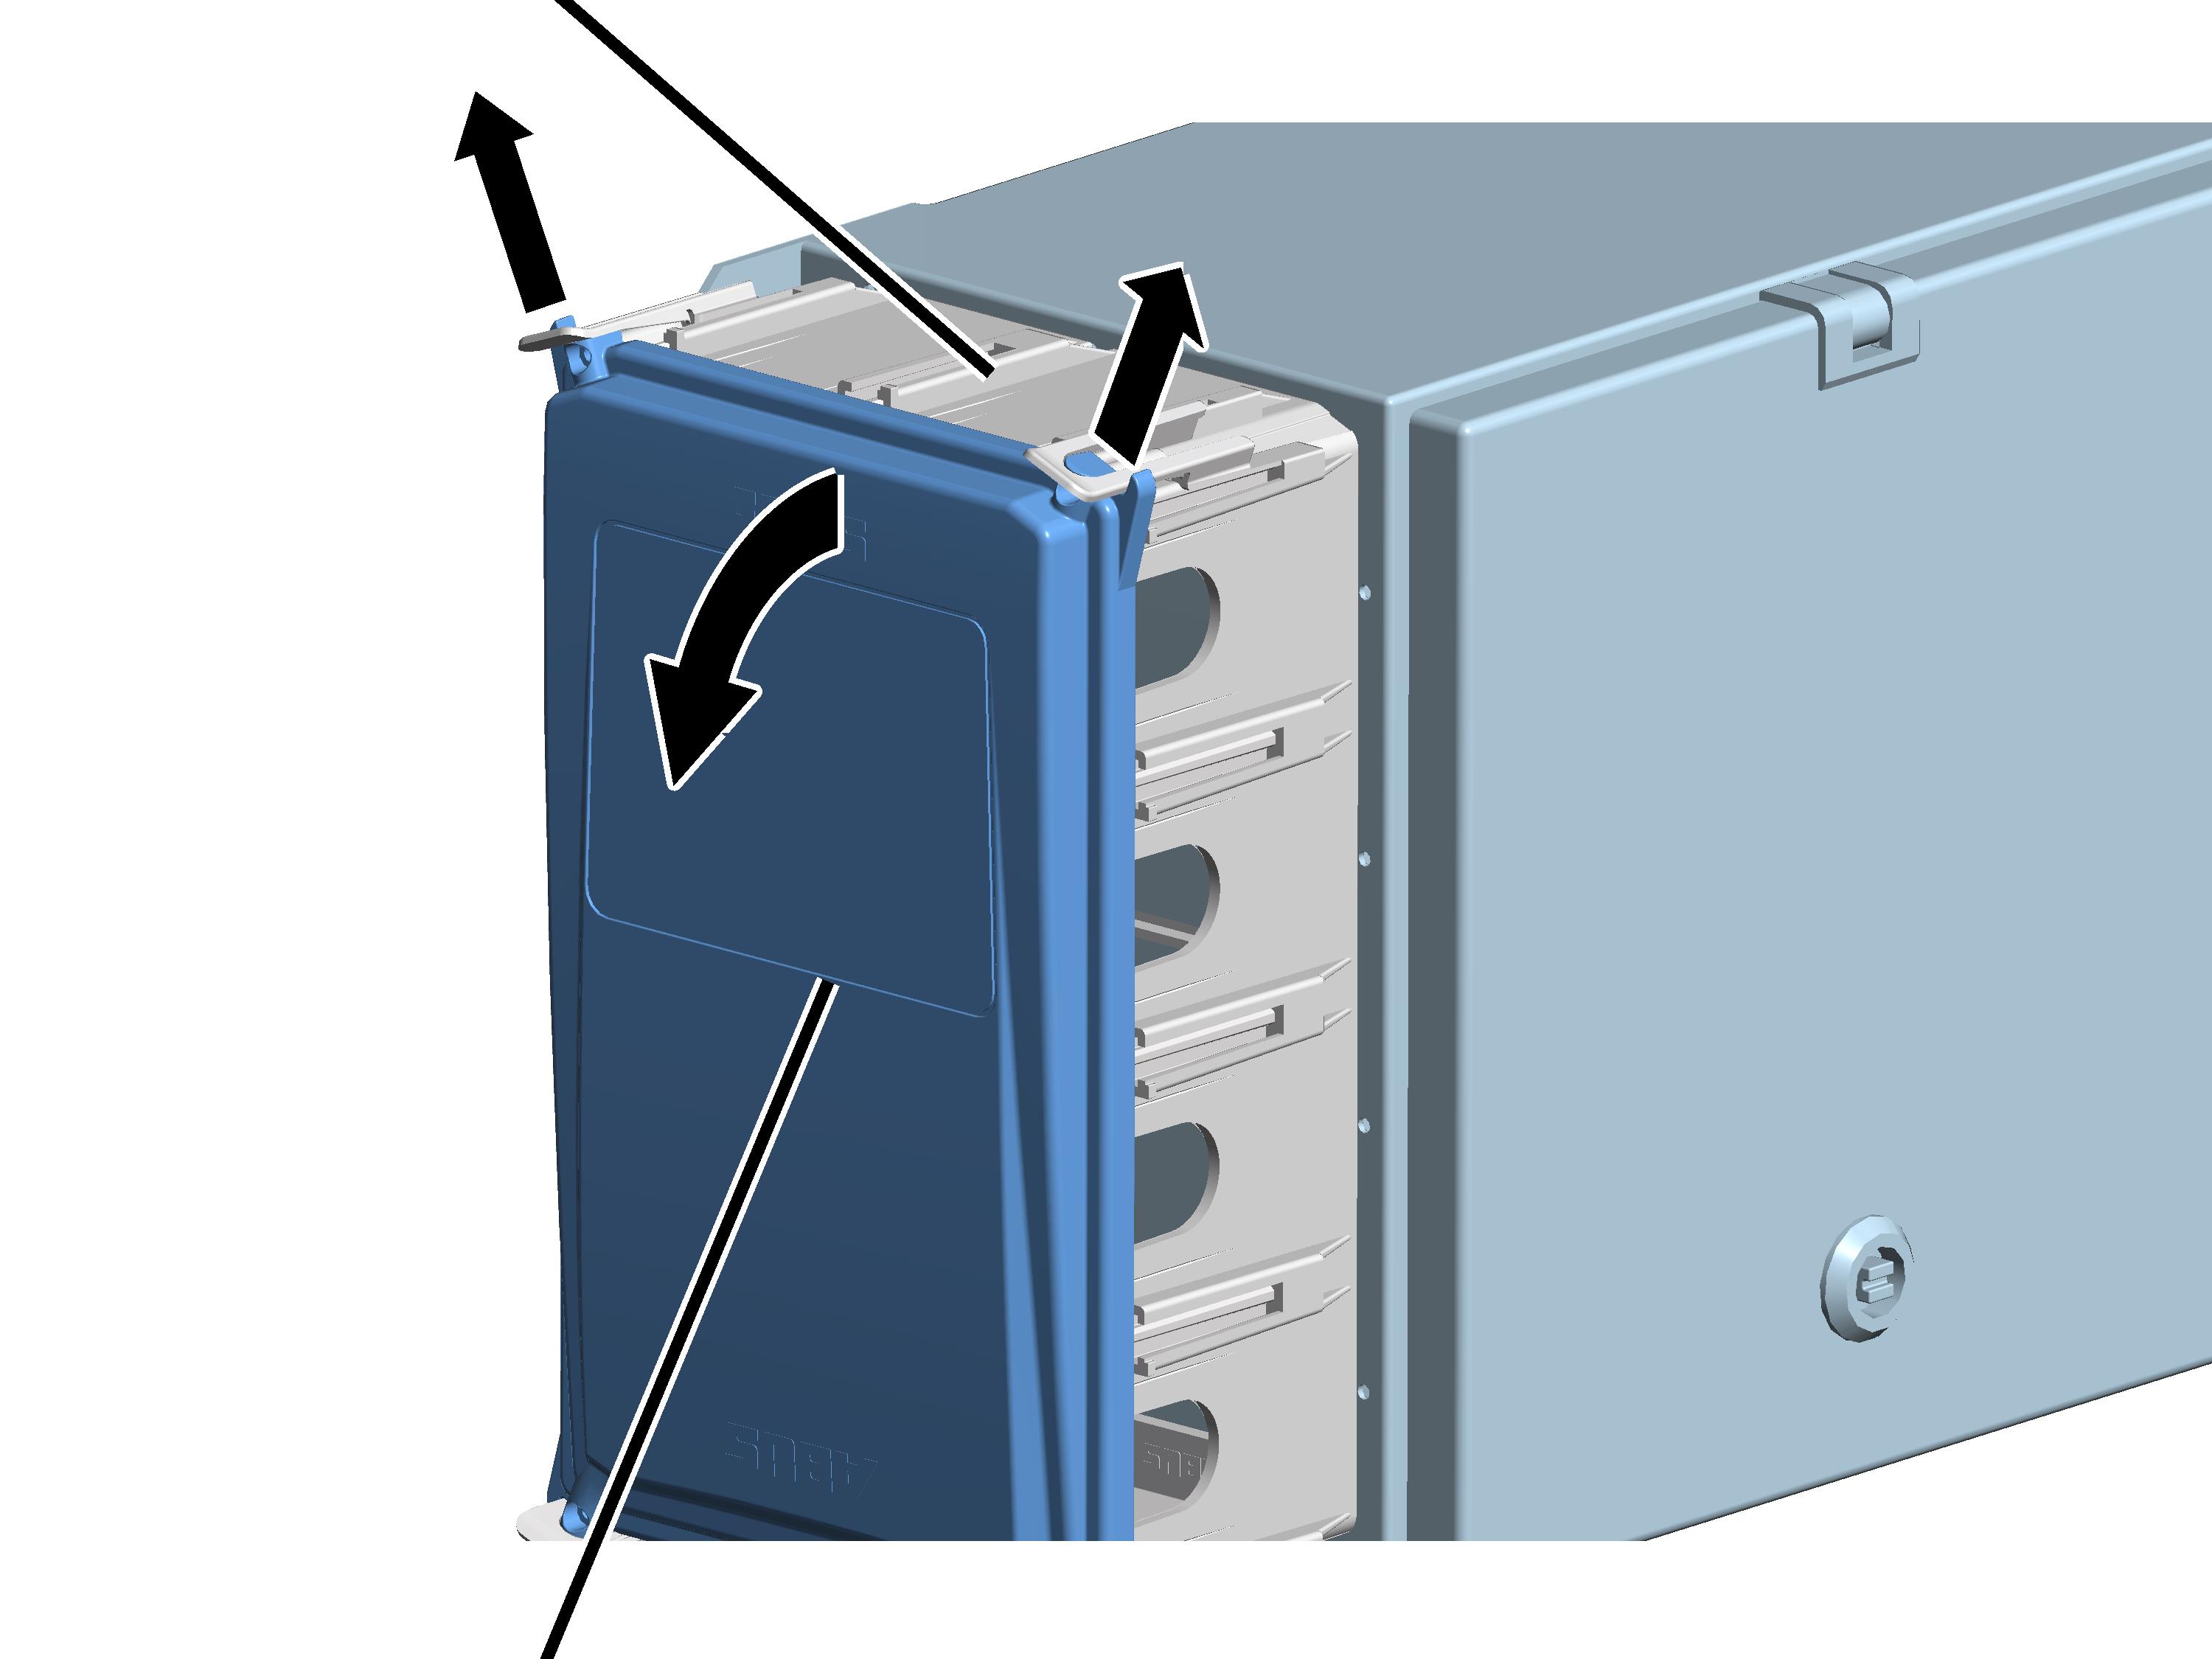
- Premere leggermente entrambe le clip di chiusura superiori verso l'esterno.
- Contemporaneamente togliere il coperchio dalla parte superiore dalla carcassa.
- Inclinare il coperchio verso il basso finché non si trova quasi in posizione orizzontale.
- Mentre viene inclinato, il coperchio si sgancia automaticamente dalle clip di chiusura inferiori.
Consiglio:
Se per motivi di spazio non è possibile inclinare verso il basso il coperchio, si possono invece premere leggermente verso l'esterno le clip di chiusura superiori e quelle inferiori e quindi rimuovere il coperchio.
Preparazione del cavo di allacciamento
Cavo di allacciamento
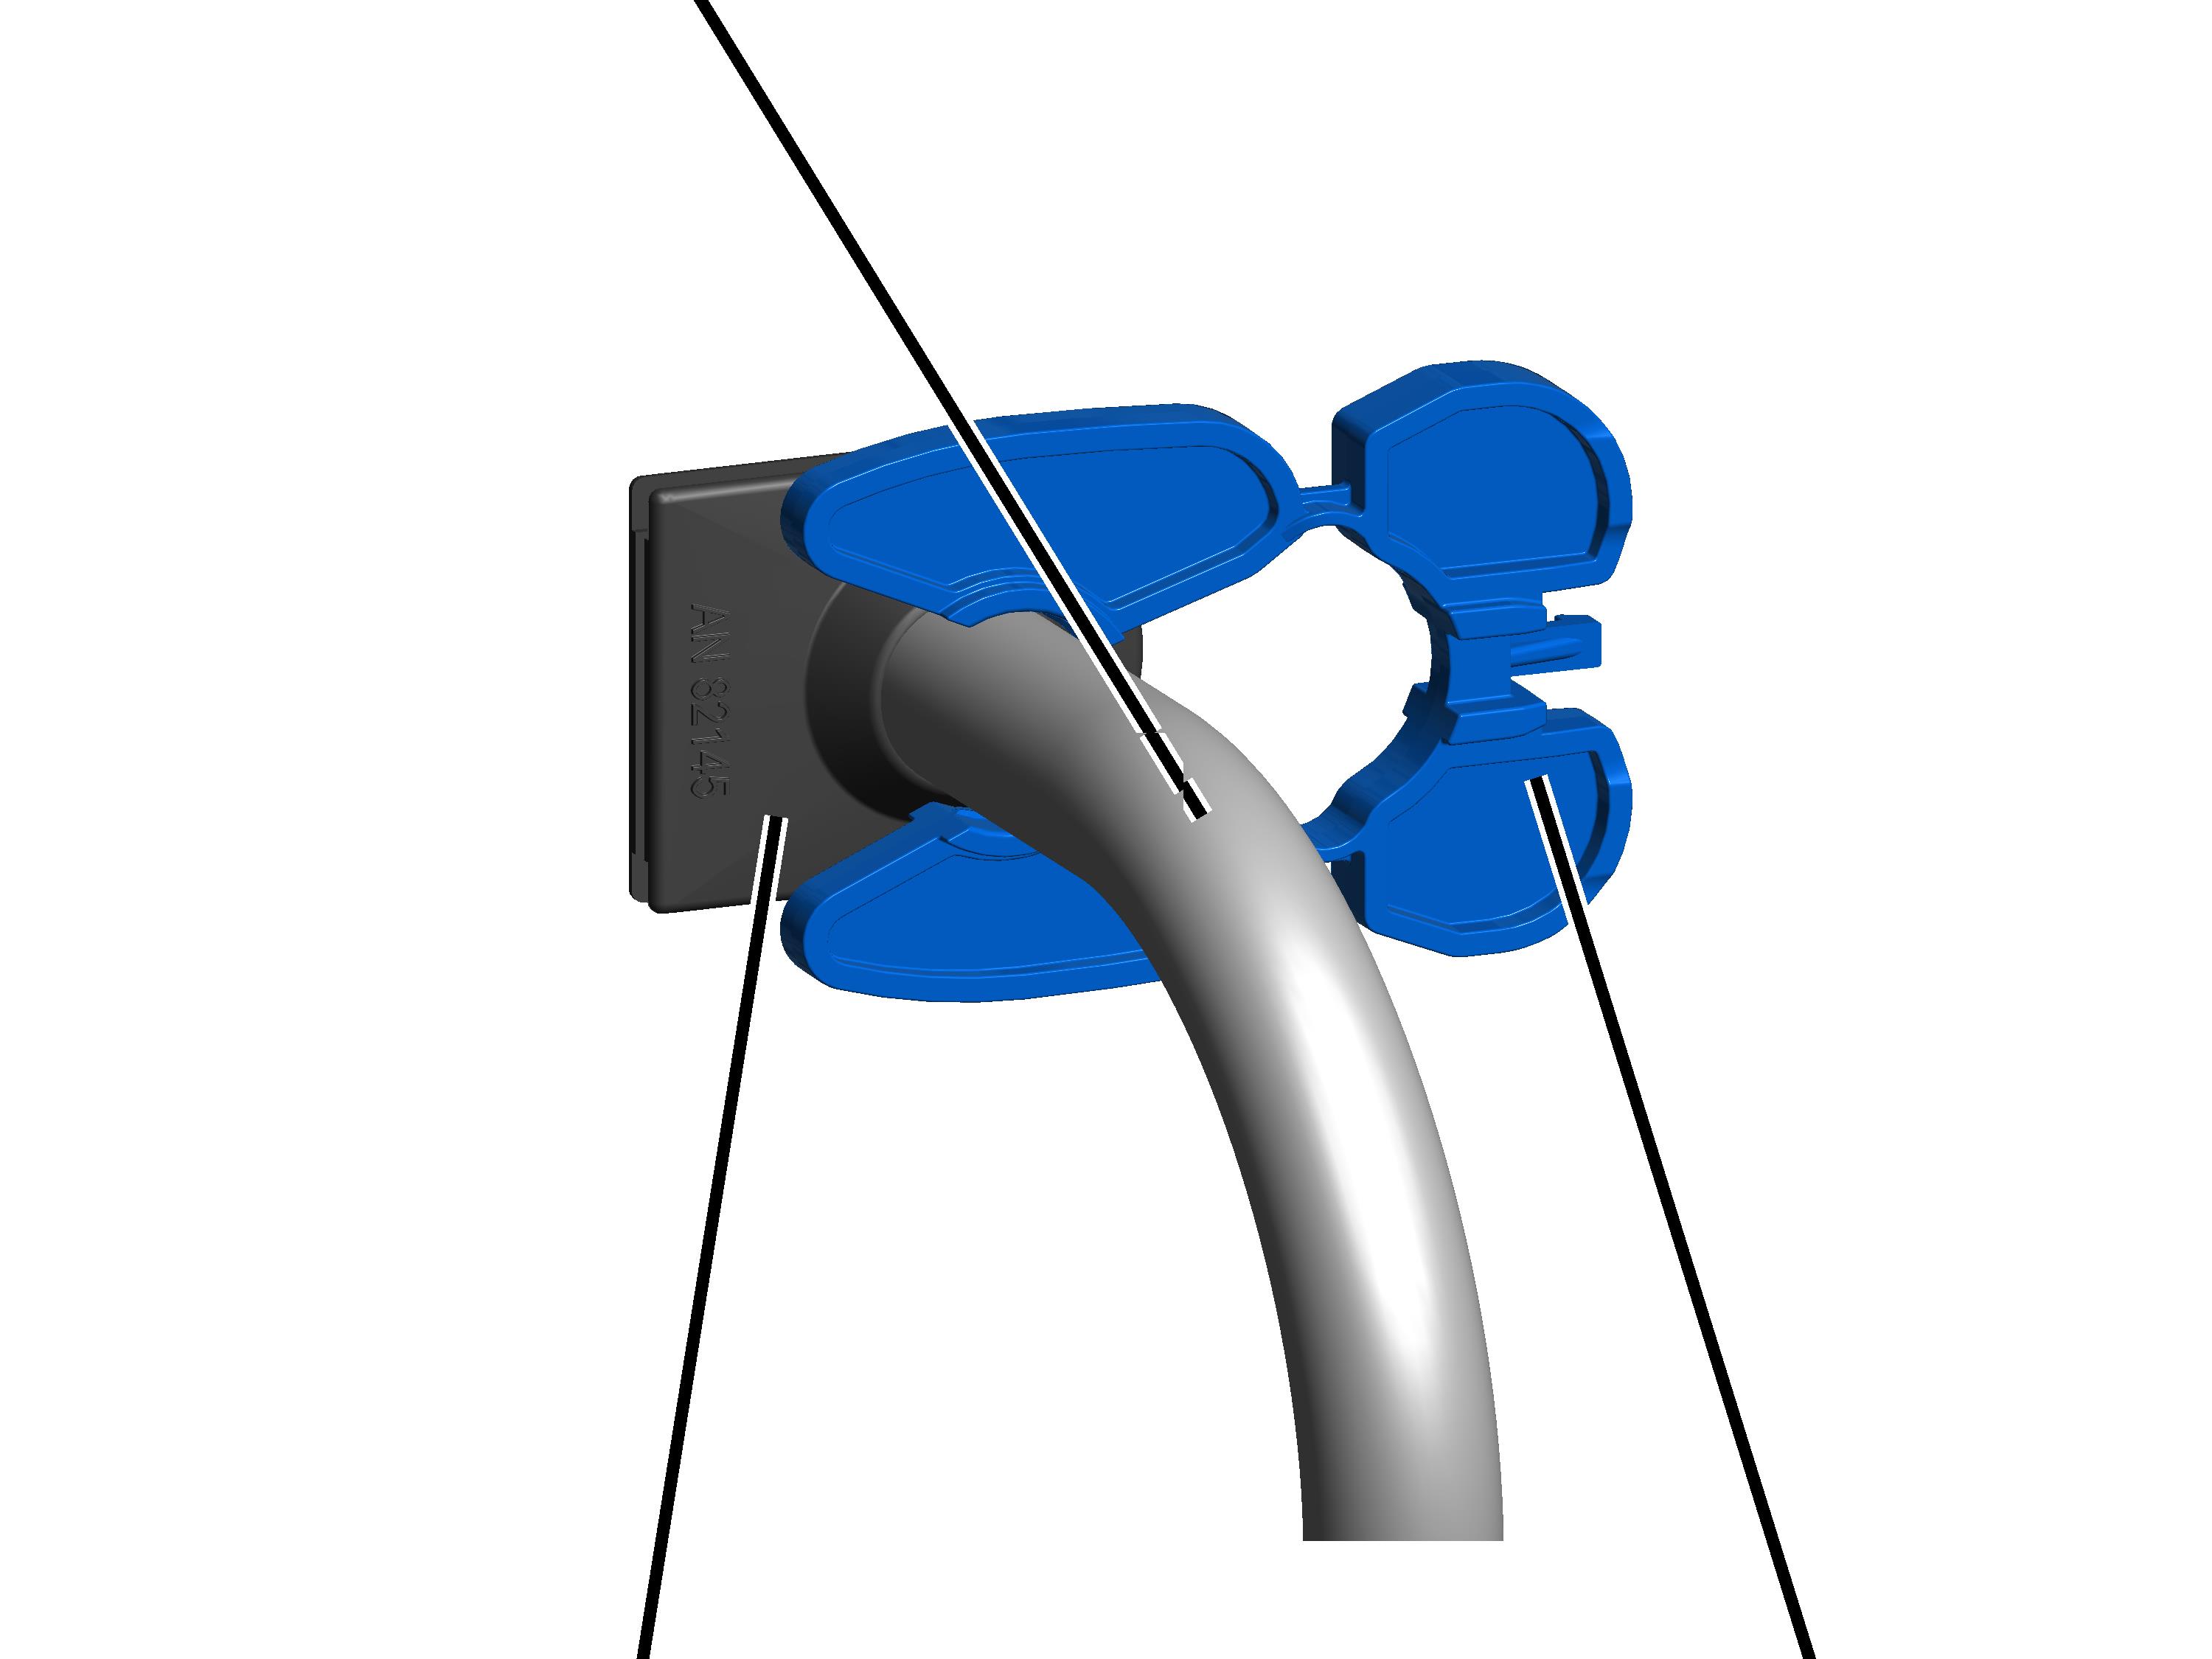
- Spingere il cavo di allacciamento nel passacavo finché il cavo di allacciamento nel quadro elettrico non arriva fino alla morsettiera.
A seconda del cavo, il passacavo presenta diverse aperture (cavi a sezione circolare spessi e sottili, cavi piatti) o è scanalato.
- Inserire dall'esterno il fermacavo sul cavo di allacciamento.
Inserimento del cavo di allacciamento
Cavo di allacciamento con fermacavoUnità base del dispositivo di scarico della trazione del cavo
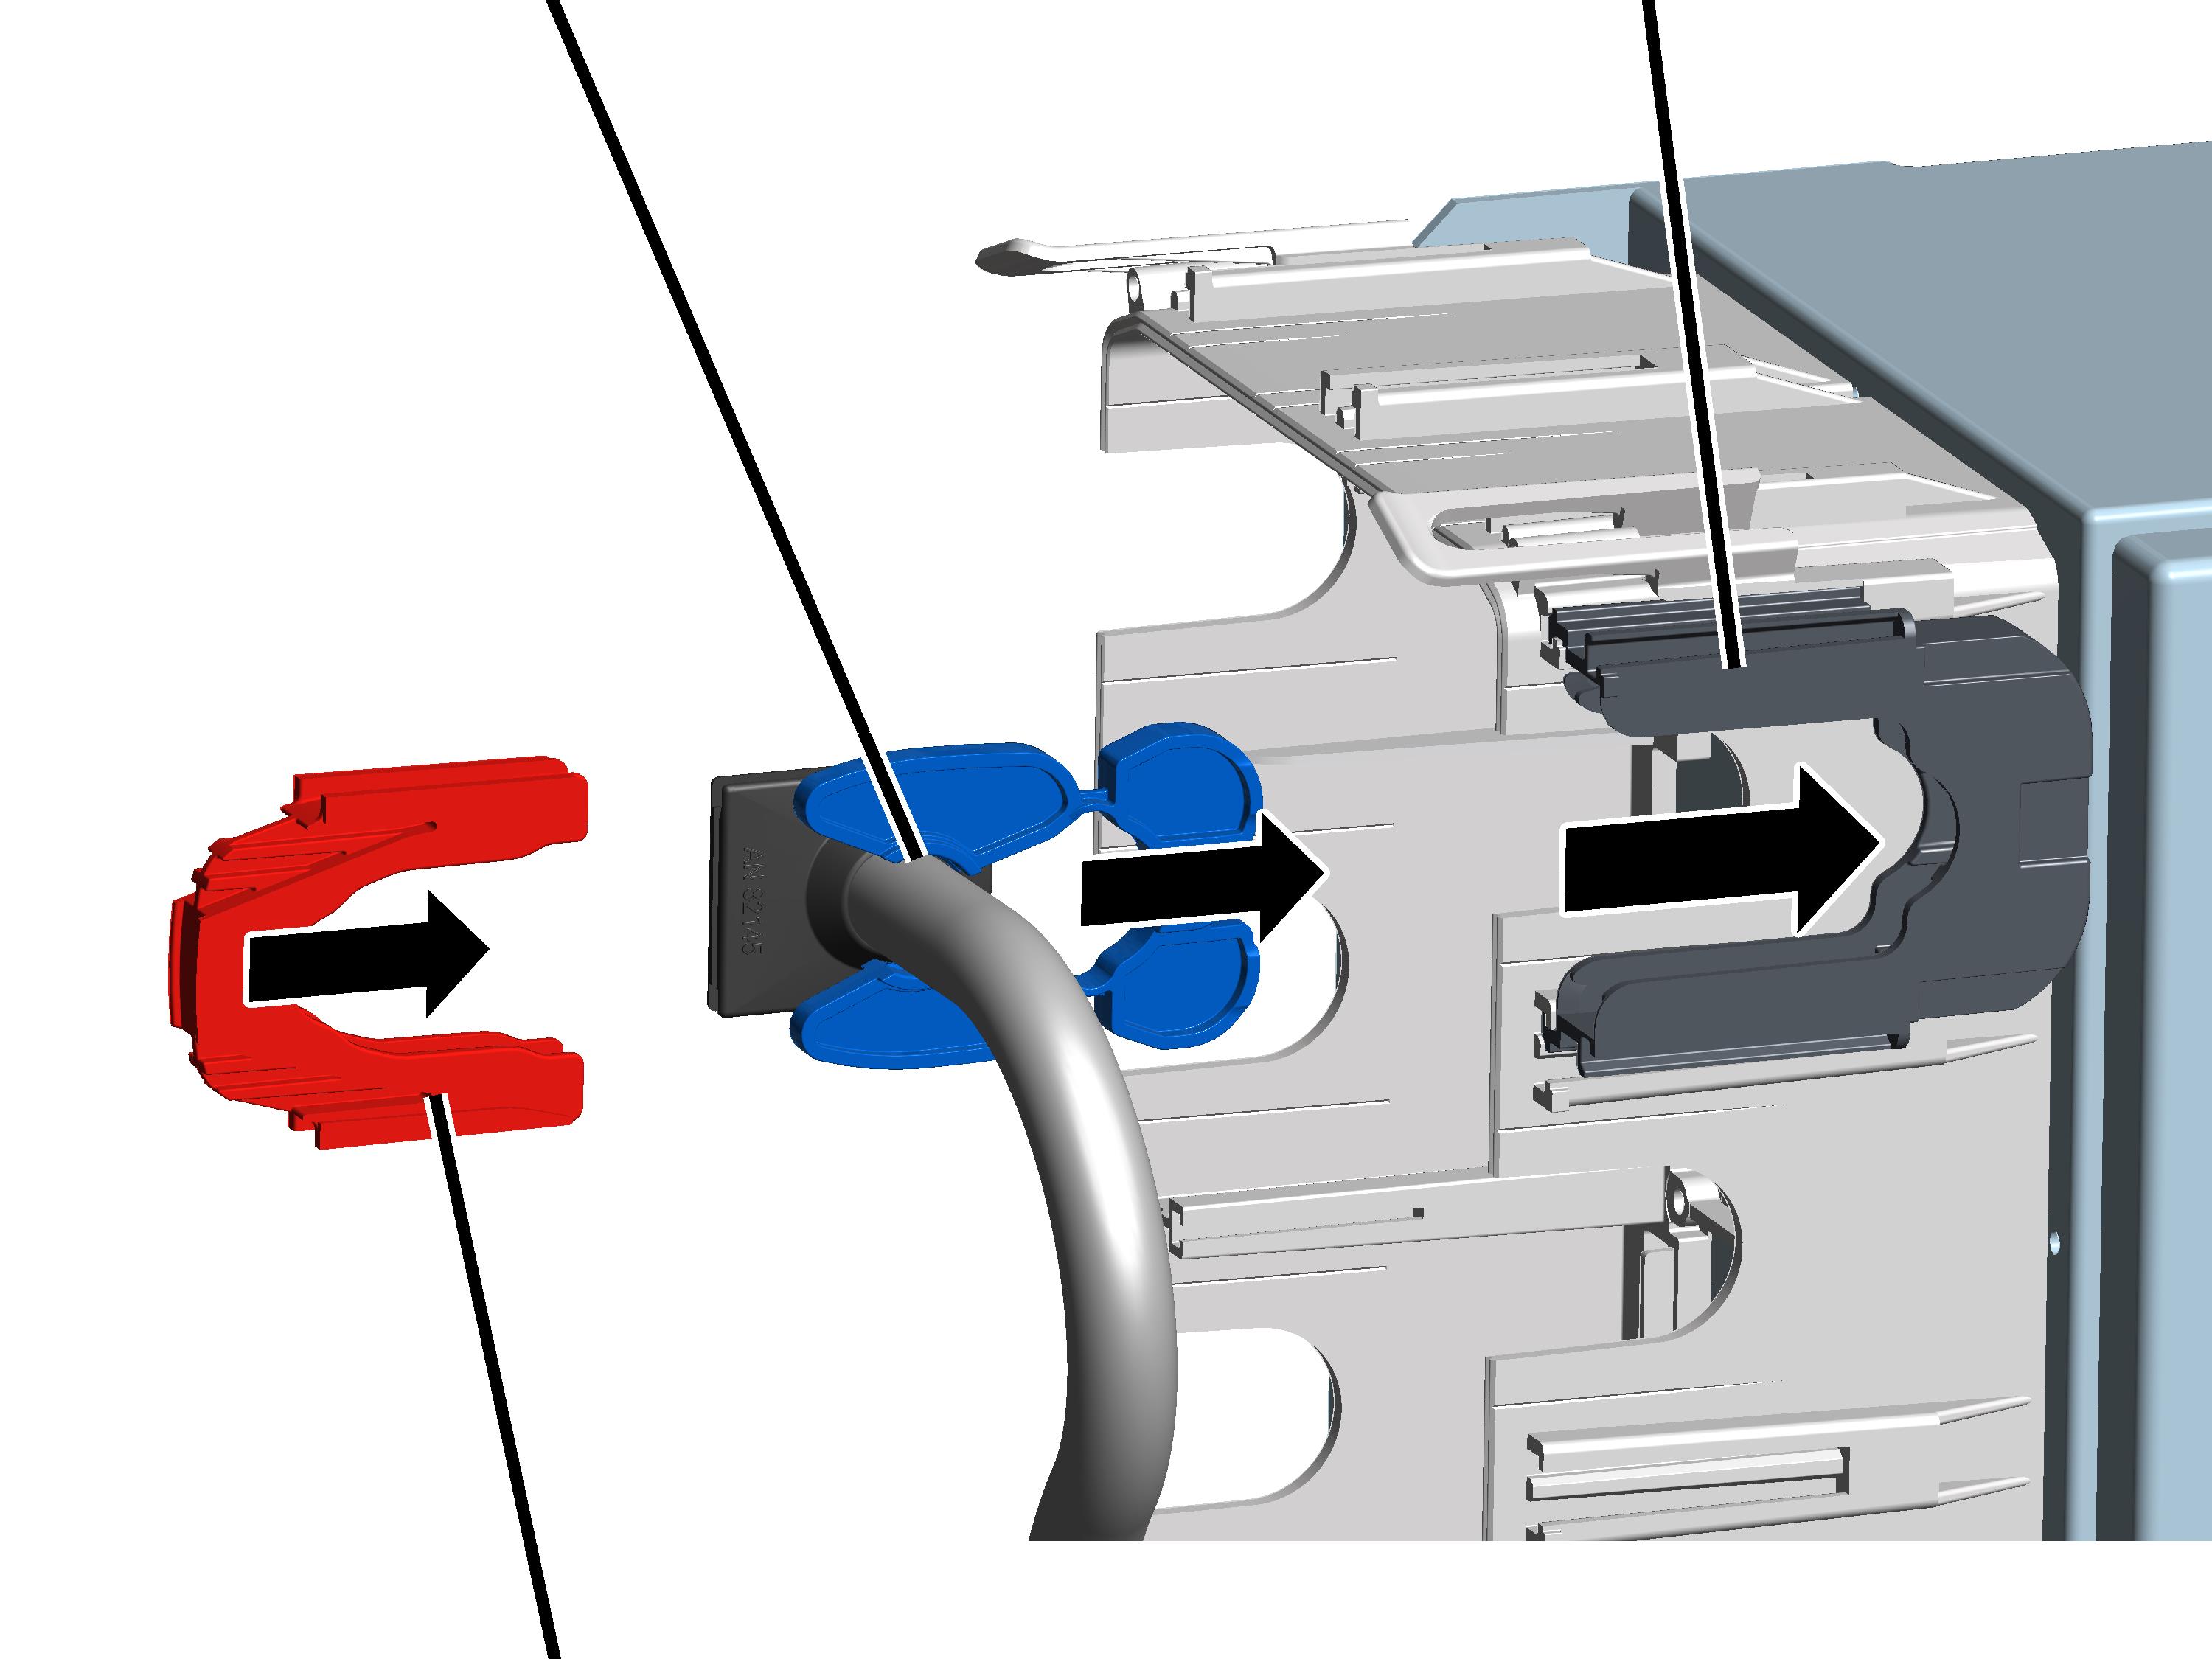
- Inserire e bloccare l'unità base del dispositivo di scarico della trazione del cavo nella scatola con flangia.
- Spingere il cavo di allacciamento con il fermacavo nell'unità base e contemporaneamente inserire il passacavo (gomma) nell'apertura nella scatola con flangia.
- Inserire la staffa di fissaggio del dispositivo di scarico della trazione del cavo sull'unità base.
Fissaggio del passacavo
Apertura per fascetta serracavo
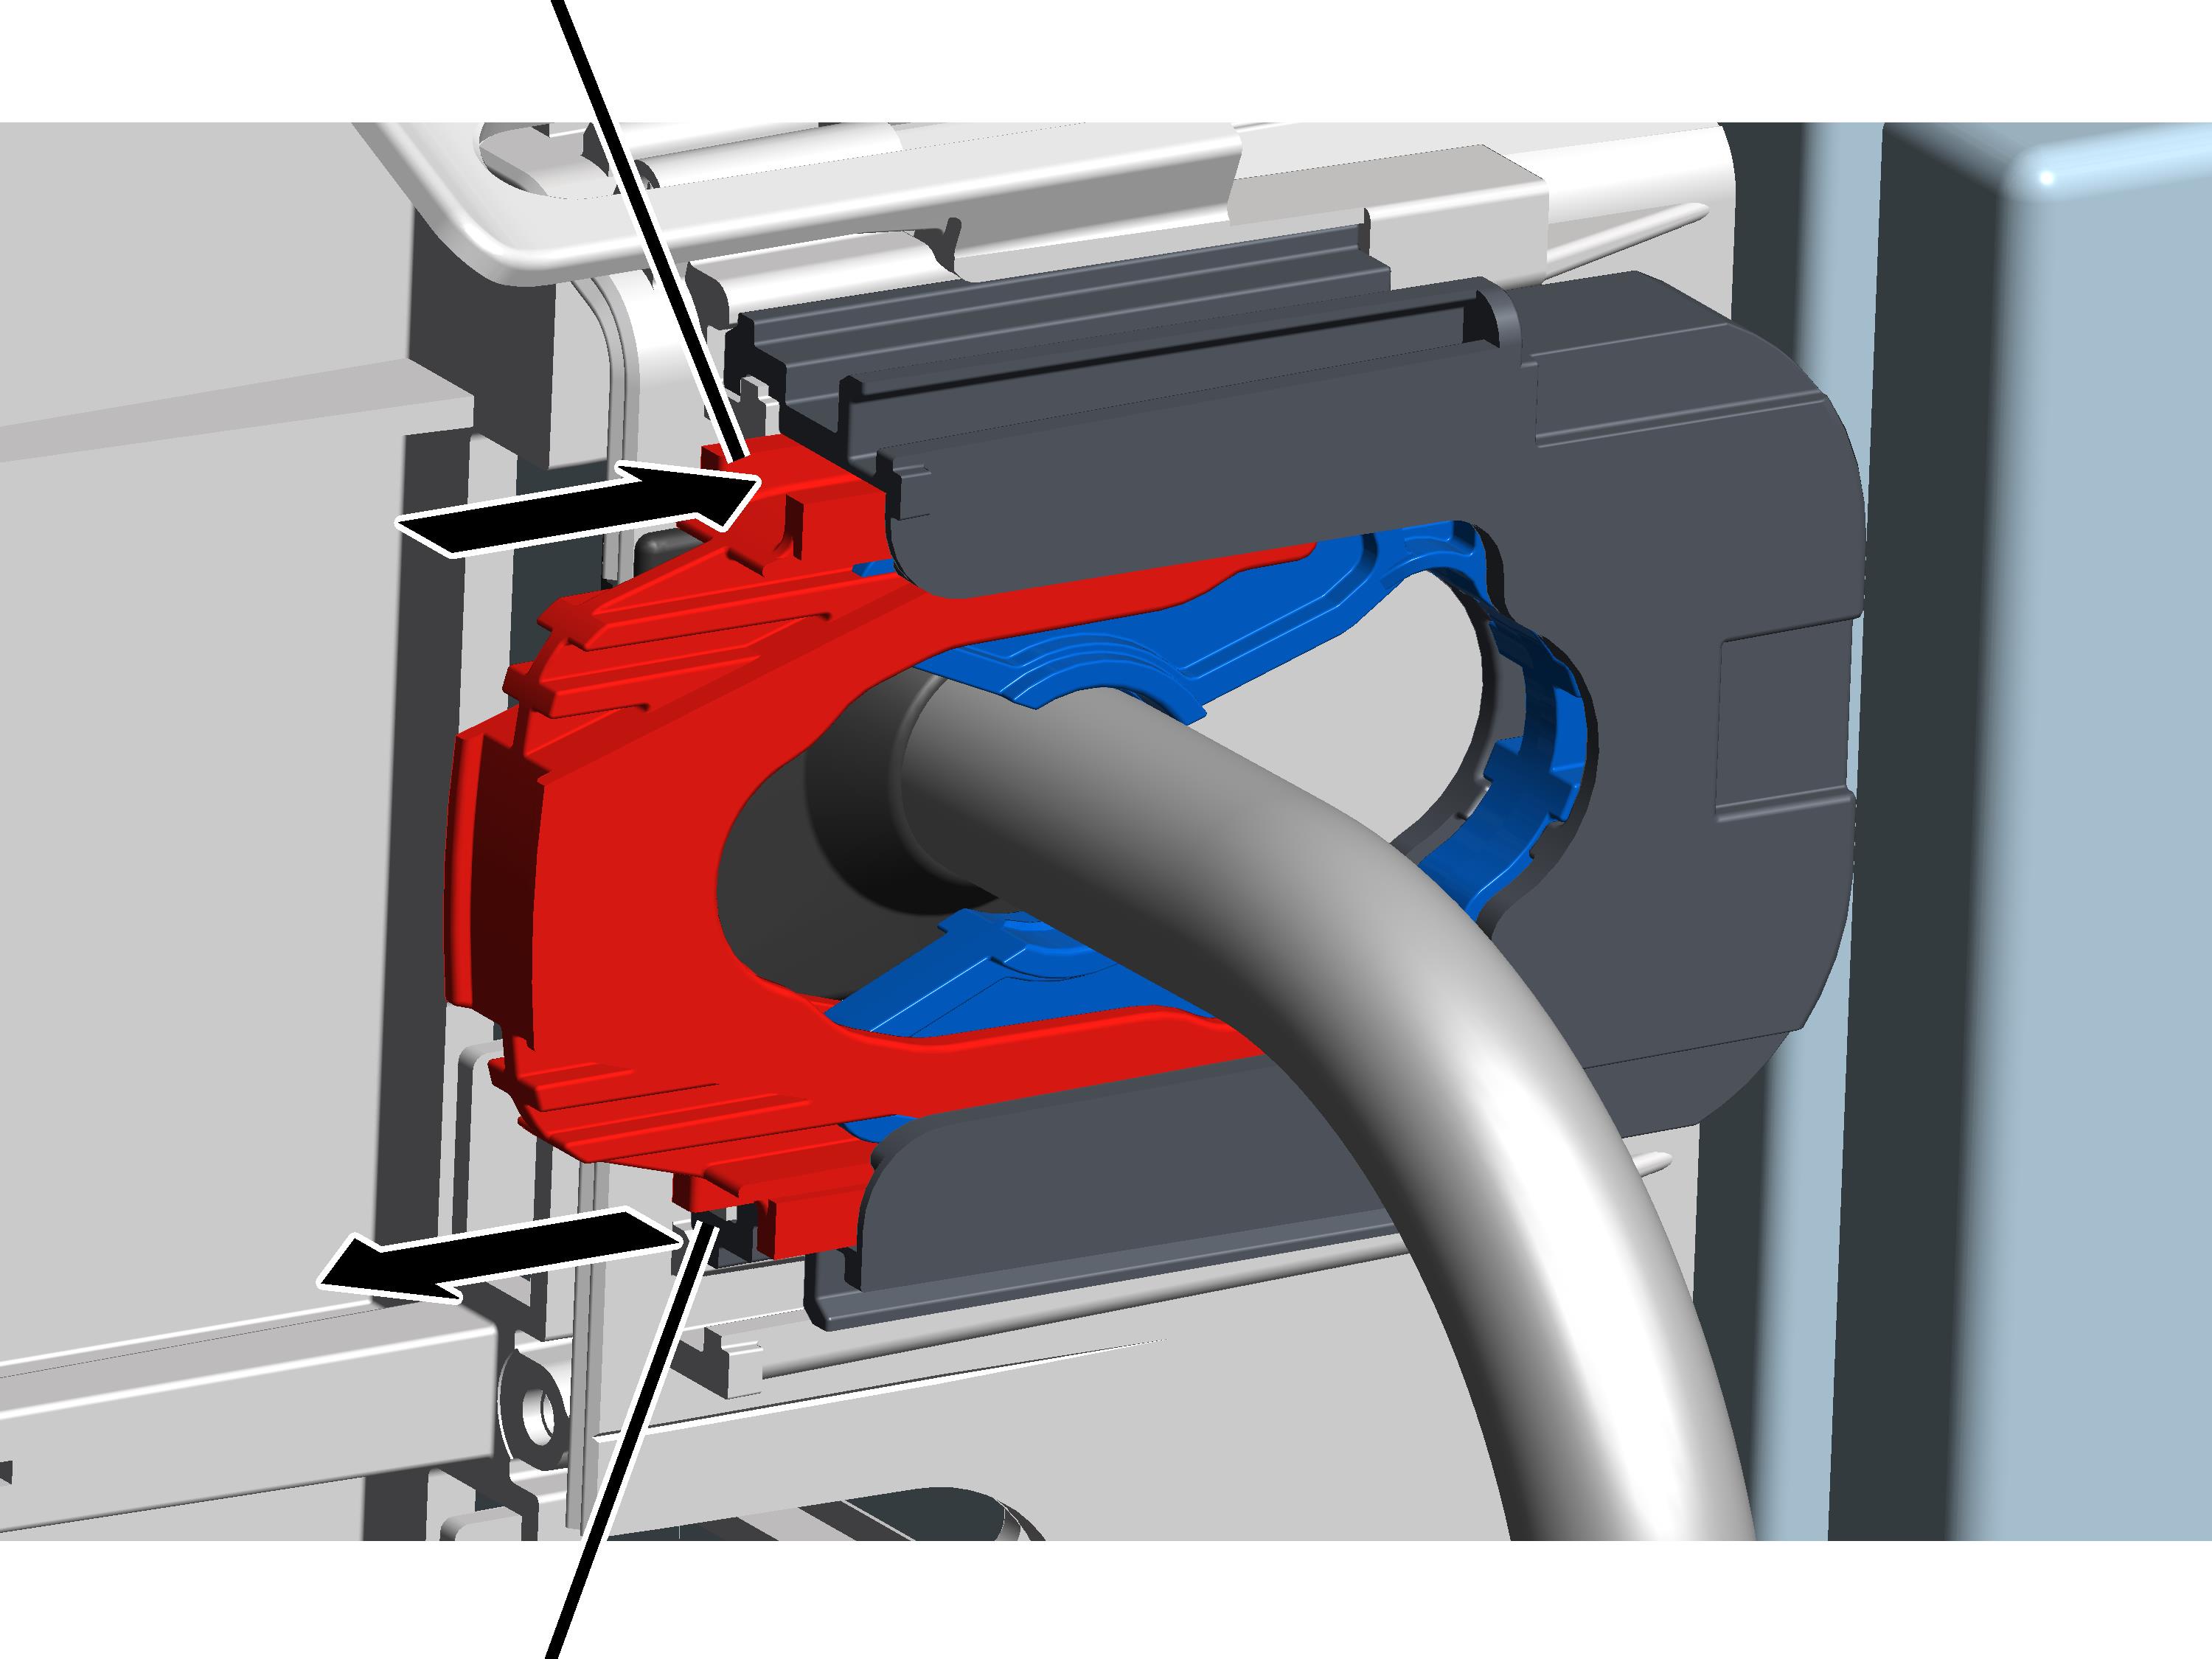
- Spingere la fascetta serracavo (non in figura) nell'apertura sul dispositivo di scarico della trazione del cavo.
- La fascetta serracavo viene fatta passare lungo l'unità base del dispositivo di scarico della trazione del cavo ed esce di nuovo dall'altra apertura.
- Chiudere le fascette serracavo e serrare saldamente.
Montaggio della guida cavo
Unità base del dispositivo di scarico della trazione del cavoGuida cavo
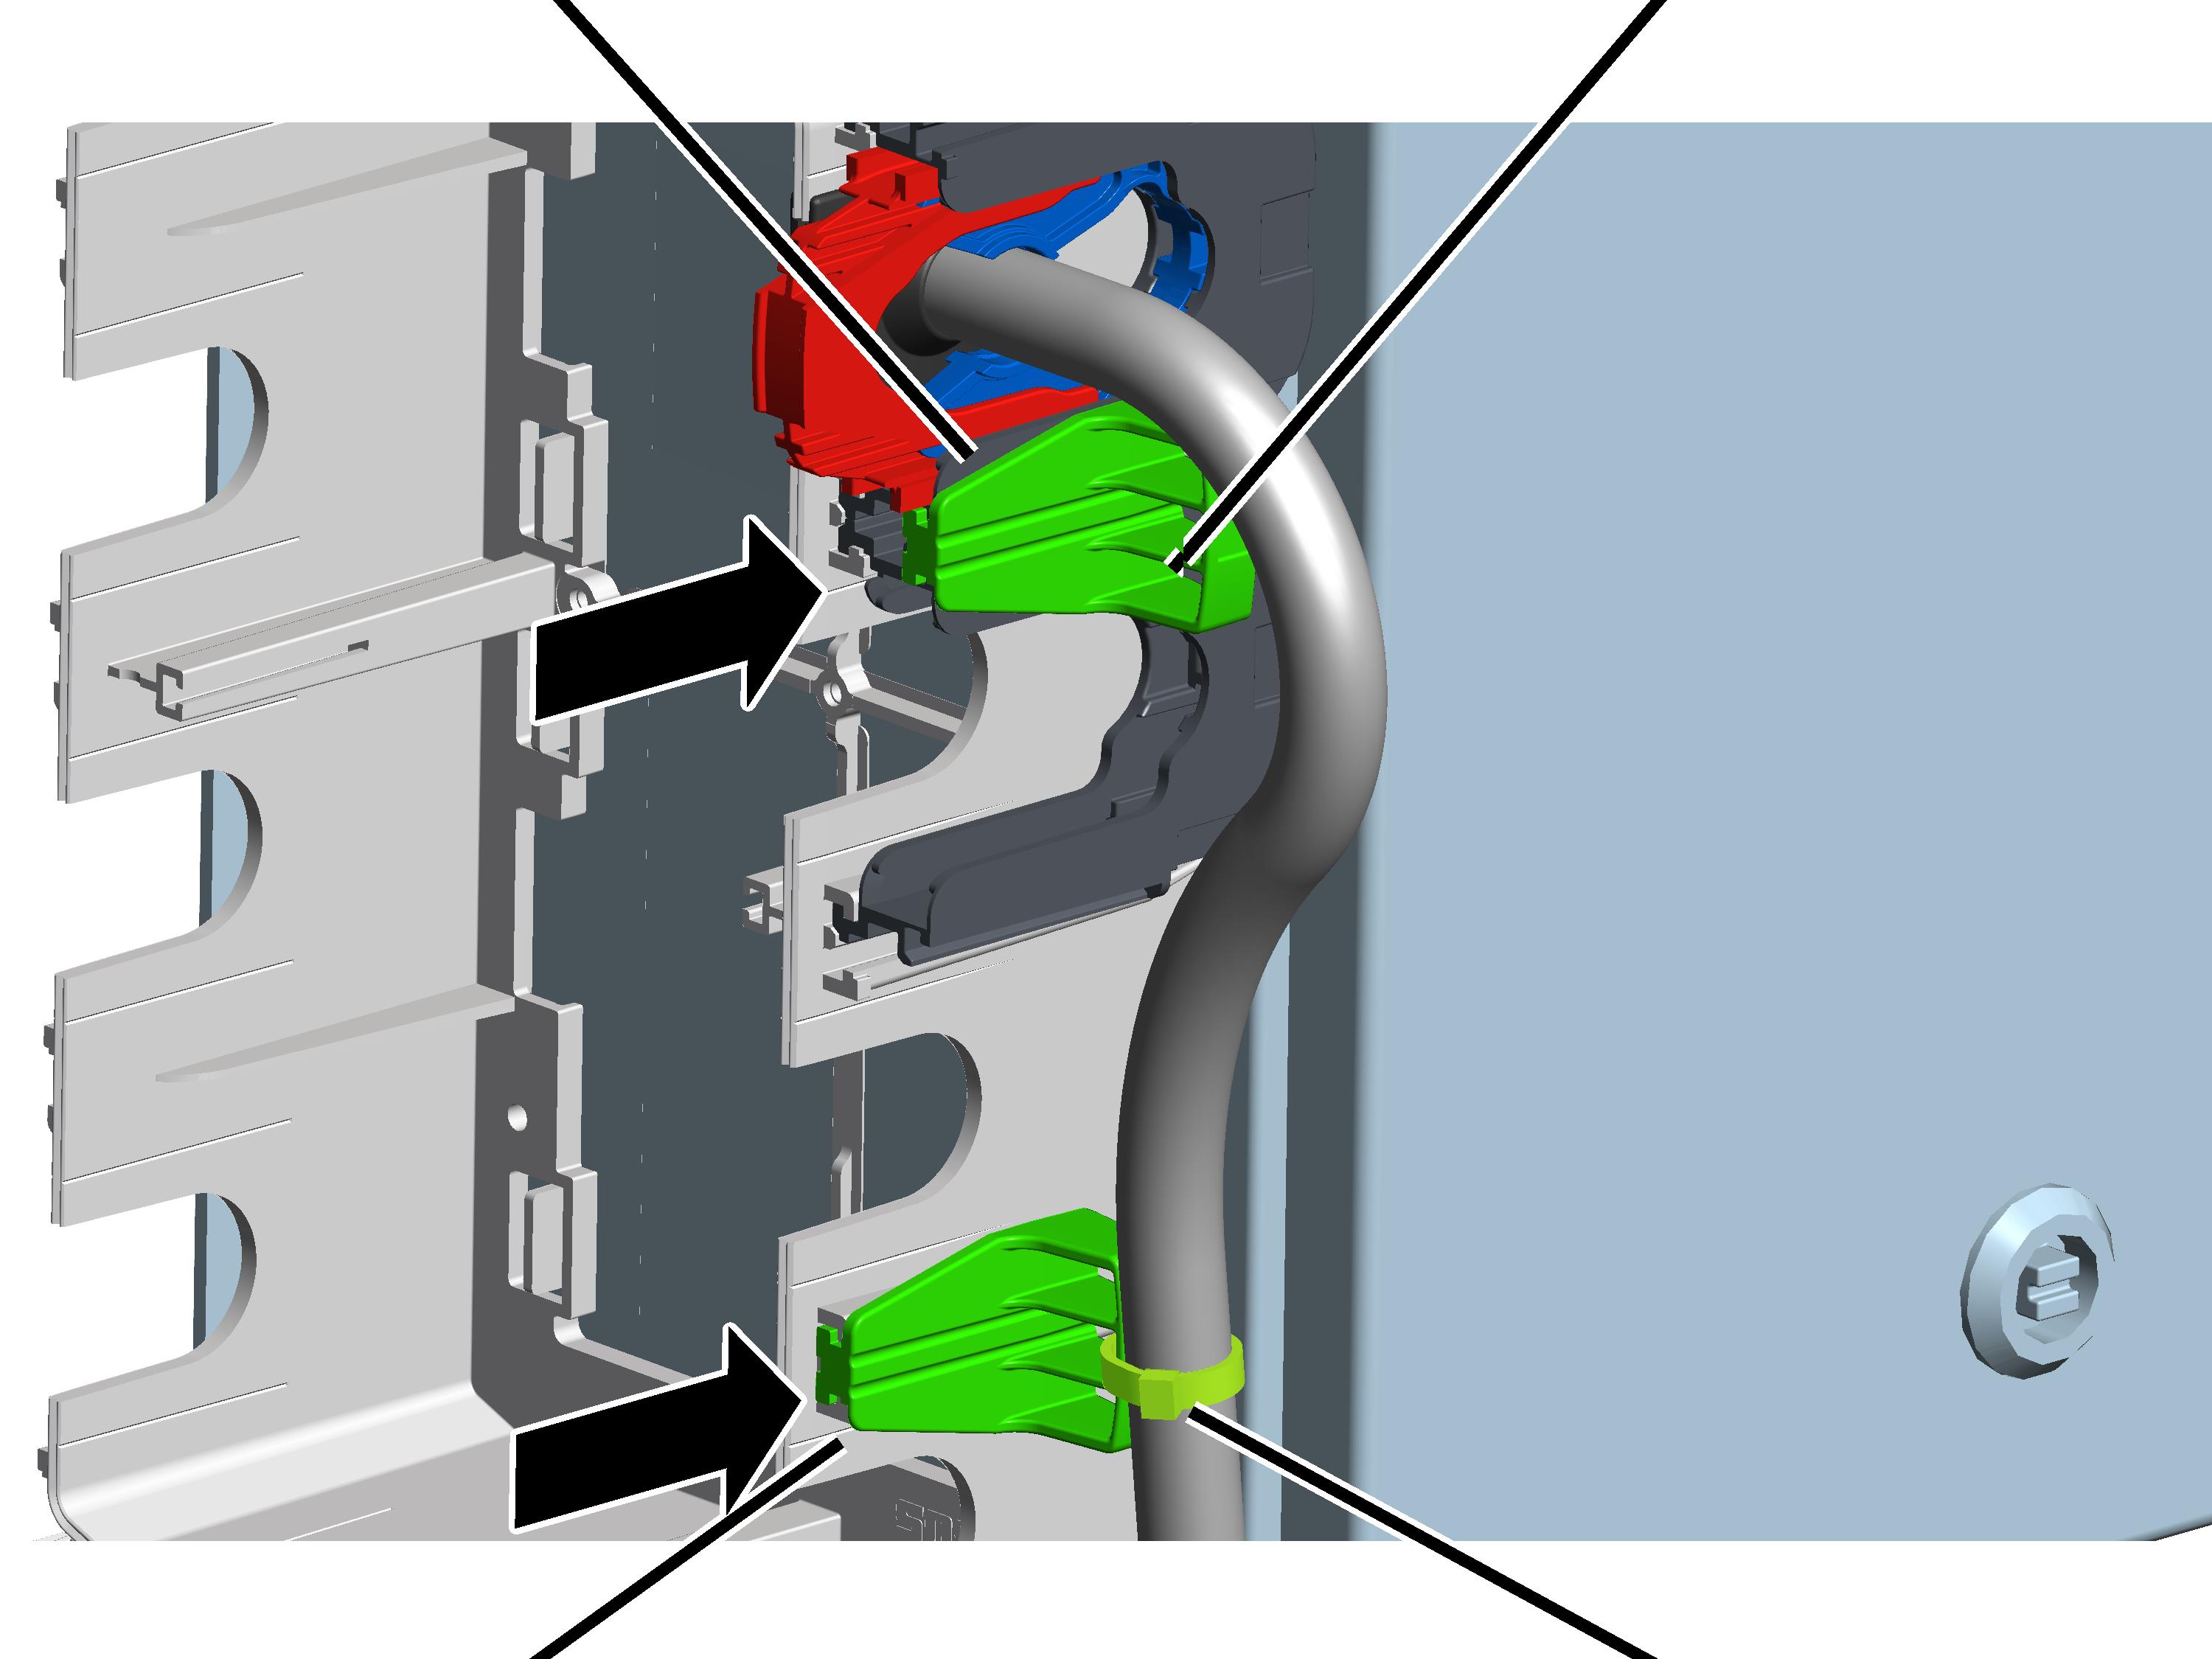
- Spingere la guida cavo nella rotaia sulla scatola con flangia (in basso nella figura)
o
Spingere la guida cavo nella rotaia tra due unità base del dispositivo di scarico della trazione del cavo (in alto nella figura)
- Fissare il cavo di allacciamento con la fascetta serracavo sulla guida cavo.
Chiusura della scatola con flangia
Clip di chiusura
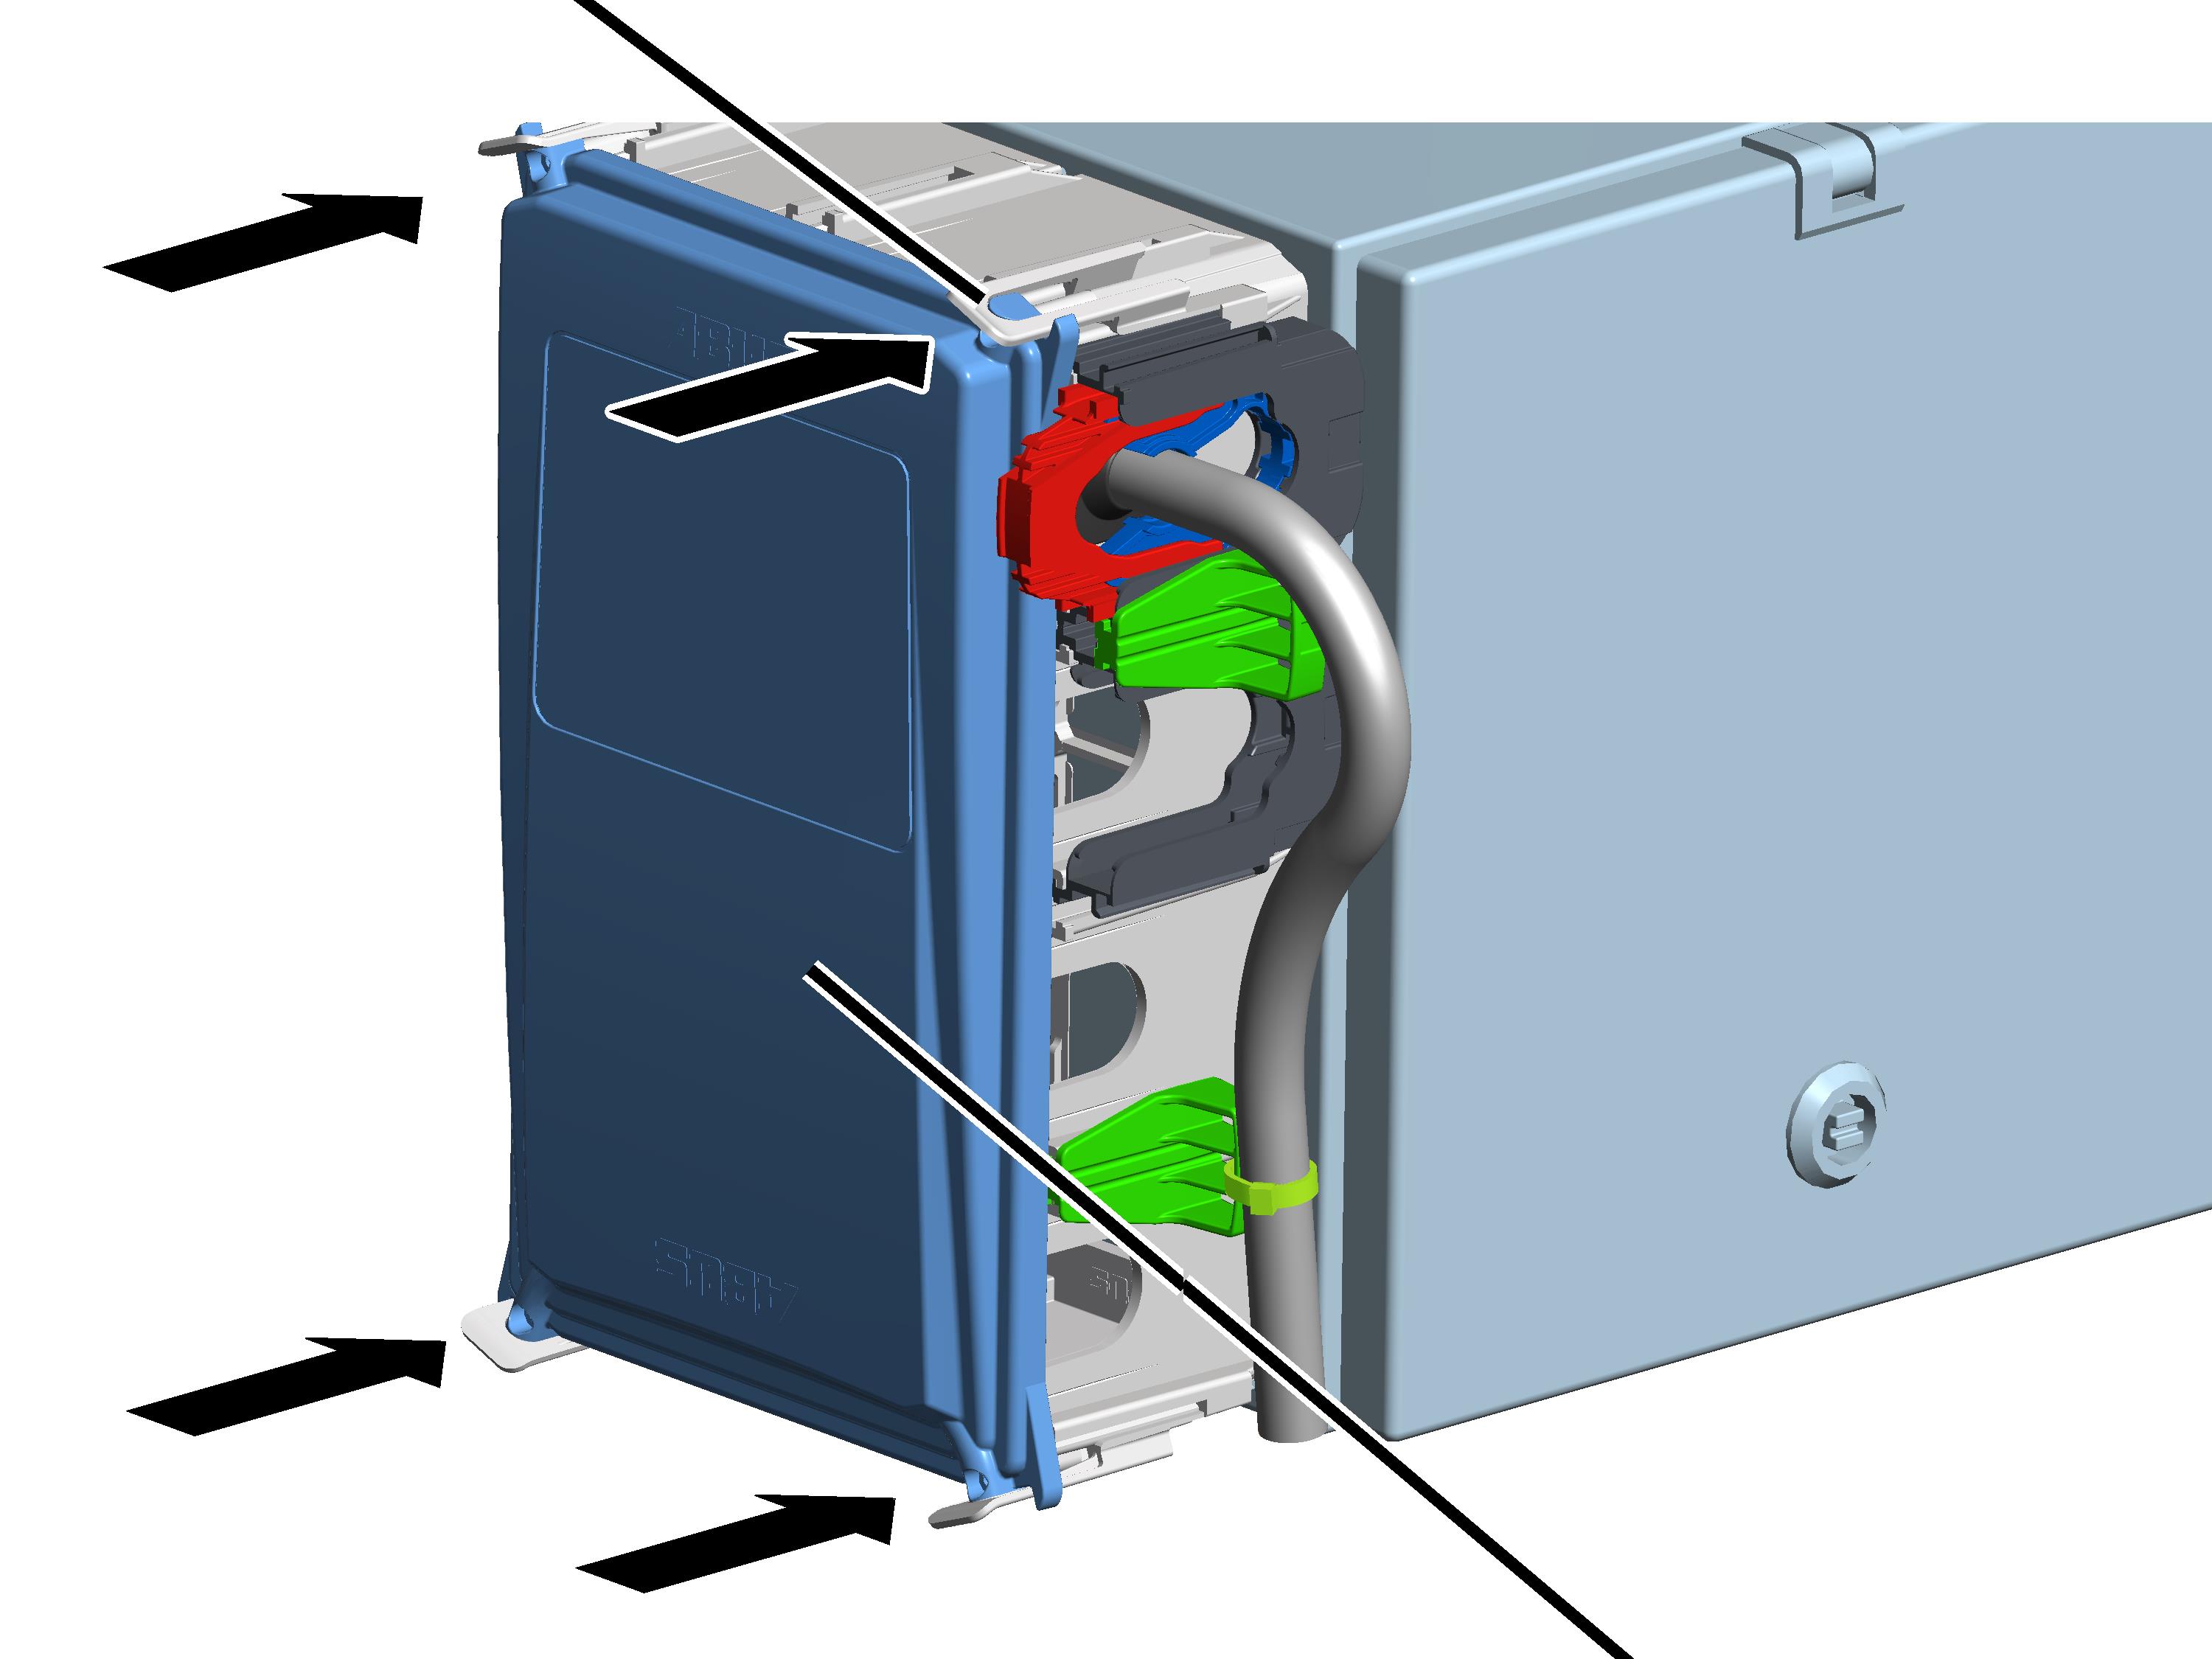
- Appoggiare il coperchio sui quattro angoli della carcassa.
- Inserire il coperchio contemporaneamente in tutte e quattro le clip di chiusura.
Regolazione della posizione di funzionamento per il limitatore di corsa inferiore
Il paranco a fune ha un finecorsa rotativo con tre posizioni di funzionamento. Il limitatore di corsa di sicurezza e il limitatore di corsa superiore sono stati regolati in fabbrica. Il limitatore di corsa inferiore deve essere regolato sul posto.
Raggiungimento della posizione più bassa del gancio di carico
- Abbassare il gancio di carico fino alla posizione più bassa del gancio desiderata.
- Il gancio di carico non deve toccare il pavimento del capannone.
- La fune non deve essere lenta.
- Mantenere una determinata distanza minima tra il guidafune e la scatola rullo avvolgitore. Questa distanza viene calcolata nel passaggio successivo.
- La corsa del gancio (distanza tra posizione più alta del gancio (= posizione più alta del gancio raggiungibile, misura C) e posizione più bassa del gancio) non deve essere superiore a quella riportata sulla targhetta identificativa.
Solo con paranco a fune con un guidafune
Guidafune
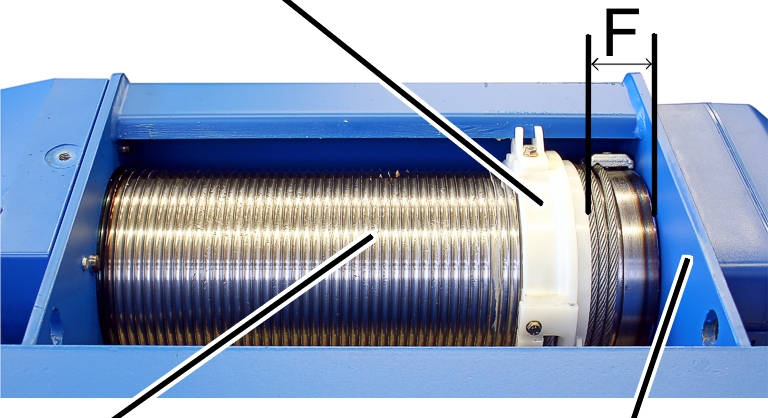
- Misurare la distanza "F" tra il guidafune e la scatola rullo avvolgitore e confrontarla con i valori riportati nella tabella.
Paranco a fune |
Tipo |
Tiri di fune |
Distanza "F" |
|---|---|---|---|
GM 800 |
E, D, DA |
4/1 |
42 ± 2 |
GM 1000 |
E, D, |
4/1 2/1 |
56 ± 2 |
GM 2000 |
E, D, |
4/1 2/1 |
59 ± 2,5 |
GM 3000 |
E, D, |
4/1 2/1 |
73 ± 2,5 |
GM 5000 |
E, D, DA, DQA |
4/1 2/1 |
87,5 ± 3 |
GM 5000 |
D |
4/2 |
73 ± 2,5 |
GM 5000 |
Z |
4/2 8/2 |
87,5 ± 3 |
GM 6000 |
E, D, DA, DQA |
4/1 2/1 |
102 ± 3 |
GM 6000 |
Z |
4/2 8/2 |
102 ± 3 |
GM 7000 |
D, DA, |
2/1 4/1 6/1 |
131 ± 4 |
GM 7000 |
D |
4/2 8/2 |
87 ± 3 |
GM 7000 |
Z, ZA |
4/2 6/2 8/2 10/2 |
131 ± 4 |
Solo con paranco a fune con due guidafune
Guidafune
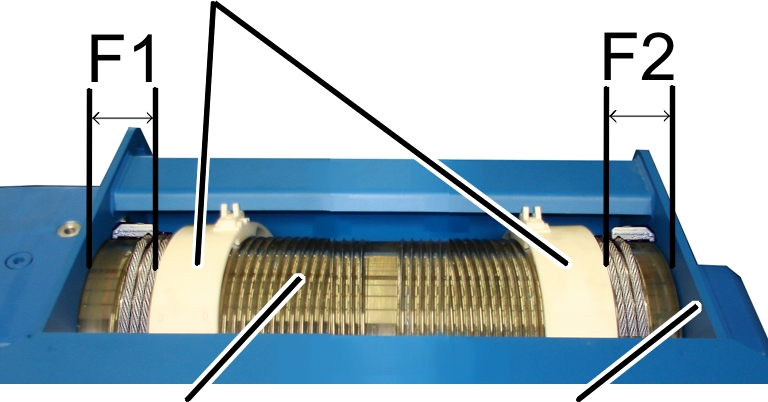
- Misurare le distanze "F1" ed "F2" tra i guidafune e la scatola rullo avvolgitore e confrontarle con i valori riportati nella tabella.
Paranco a fune |
Distanza 'F1' |
Distanza 'F2' |
|---|---|---|
GM 5000 - D |
80 ± 3 |
76 ± 3 |
GM 7000 - D |
84 ± 3 |
87 ± 3 |
- Se necessario, sollevare il gancio di carico finché non si ottiene la distanza "F" o le distanze "F1" e "F2".
Solo con finecorsa rotativo "GGS"
Rimozione del fermo
Fermo
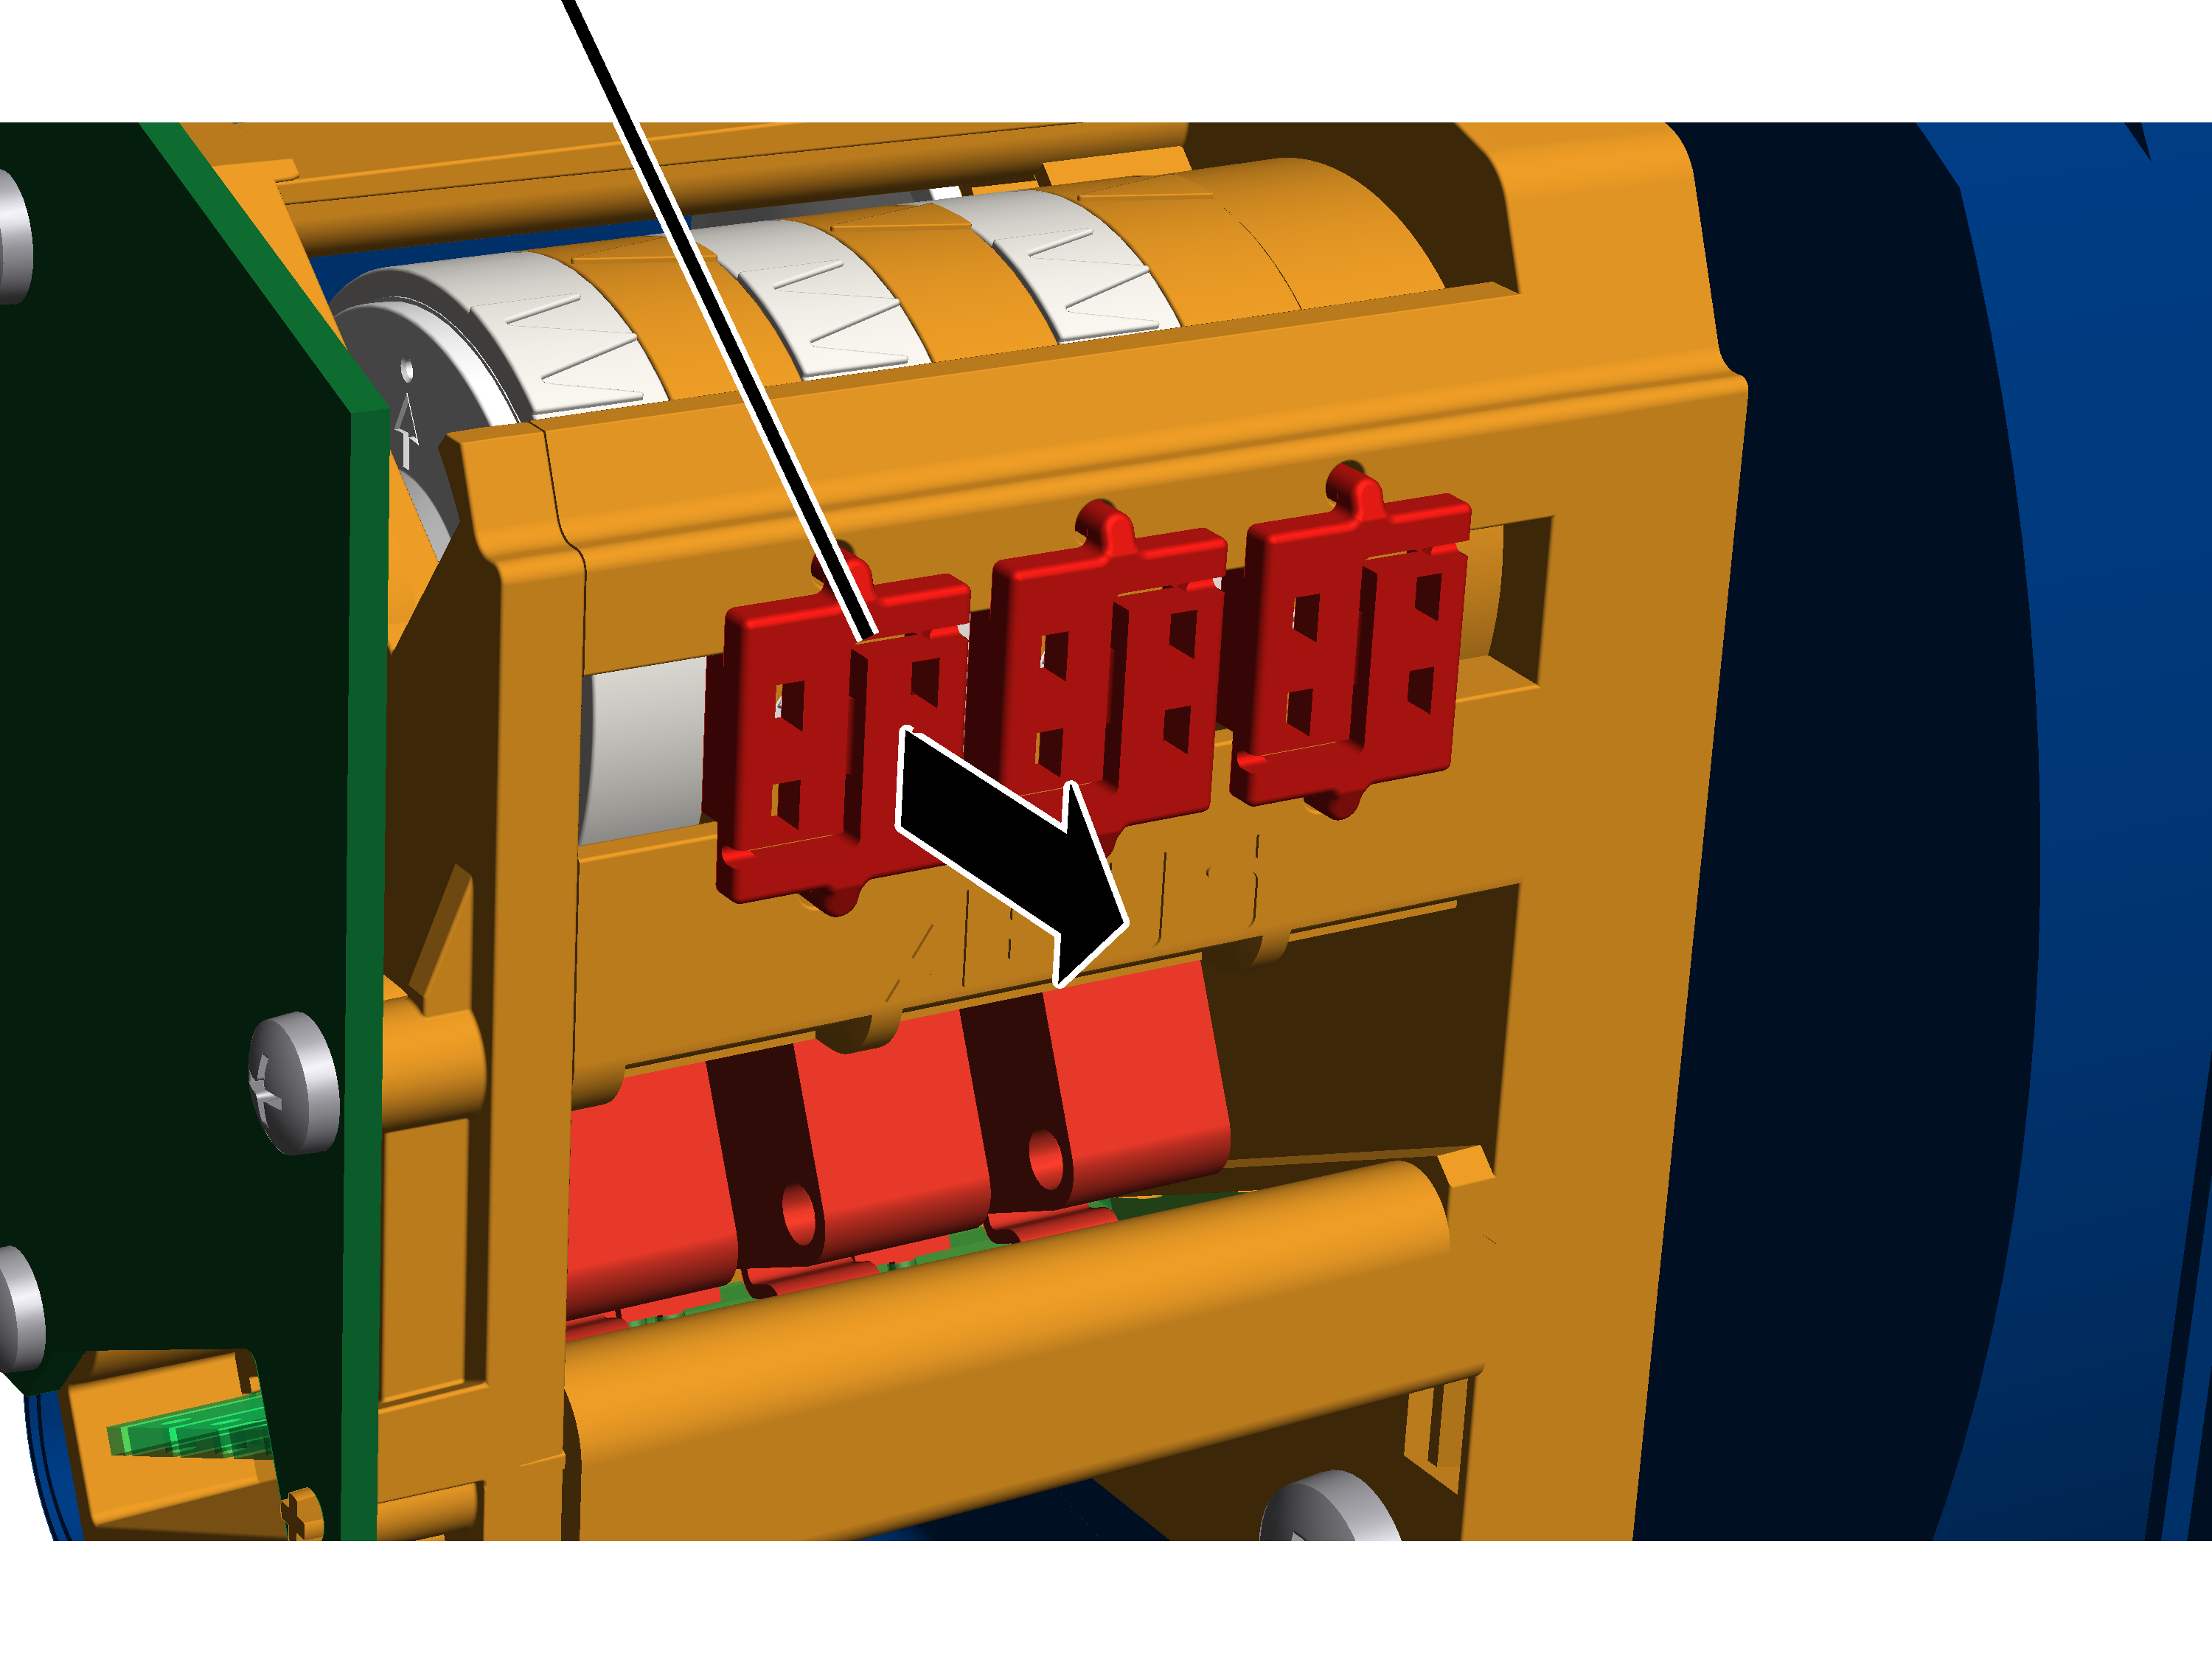
- Rimuovere il coperchio dello chassis dell'interruttore di finecorsa di sollevamento sul rullo avvolgitore.
- Rimuovere il fermo inserendo un cacciavite al centro del fermo.
Regolazione del limitatore di corsa inferiore
Il limitatore di corsa inferiore viene regolato con la vite di regolazione sinistra.
Indicatore di riferimento bianco sul disco della camma di comandoIndicatore di riferimento arancione
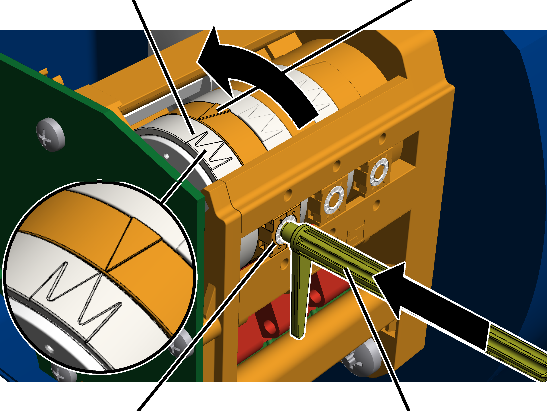
- Rimuovere la chiave di regolazione, che è fissata ai due supporti sul finecorsa rotativo.
In alternativa si può usare anche un cacciavite esagonale da 3.0 (se possibile con testa girevole).
NON utilizzare un avvitatore a batteria.
- Spingere la chiave di regolazione nella vite di regolazione. La chiave deve essere inserita nella vite di regolazione con una leggera pressione.
- Se necessario, girare la vite di regolazione finché l'indicatore di riferimento bianco del disco della camma di comando non si trova a destra dell'indicatore di riferimento arancione. L'indicatore di riferimento bianco non deve trovarsi a sinistra dell'indicatore di riferimento arancione né coincidere con esso.
La freccia bianca centrale indica il punto esatto della posizione di funzionamento, le due frecce bianche alla sua sinistra e destra indicano l'inizio e la fine dell'intervallo di attivazione (isteresi di commutazione).
- Girare la vite di regolazione in modo che l'indicatore di riferimento bianco del disco della camma di comando ruoti in senso antiorario. Continuare a girare finché l'indicatore di riferimento bianco non coincide esattamente con quello arancione e si sente uno scatto.
- Ruotando verso destra si sposta la posizione di funzionamento verso il basso.
- Ruotando verso sinistra si sposta la posizione di funzionamento verso l'alto.
- La posizione di funzionamento per la posizione più bassa del gancio è ora regolata. Nel funzionamento normale il gancio di carico si ferma in questa posizione di funzionamento dopo aver precedentemente frenato. Lo spazio di frenata viene calcolato automaticamente da ABUControl nel passaggio successivo.
Solo con finecorsa rotativo "GPK"
Impostazione del limitatore di corsa inferiore
Il limitatore di corsa inferiore viene regolato con la vite di regolazione anteriore.
MicrointerruttoreCamma di commutazione
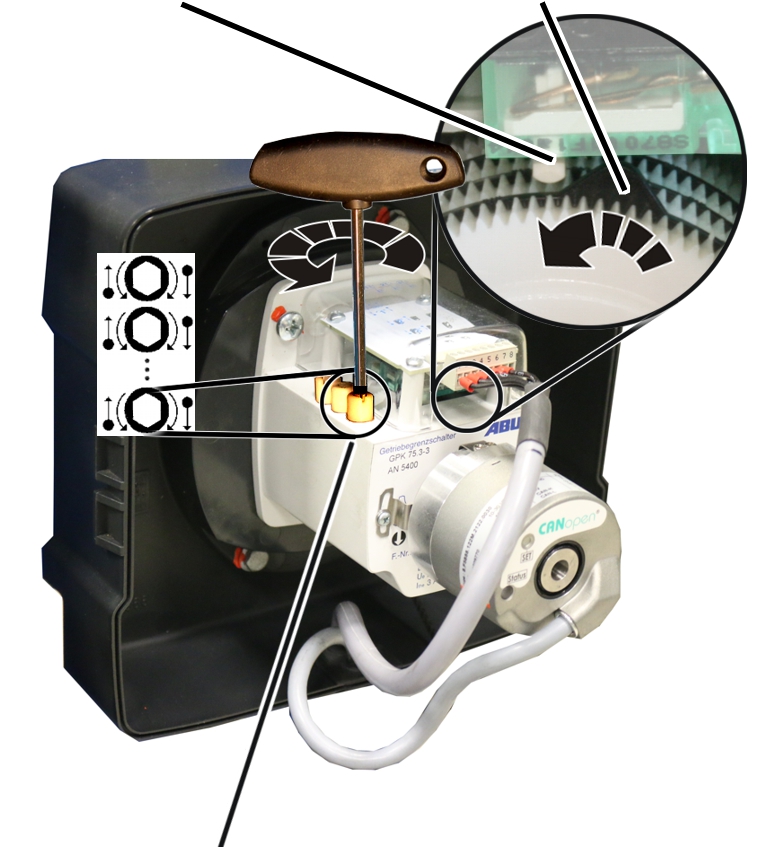
- Girare la vite di regolazione anteriore finché la camma di commutazione non si trova a destra del microinterruttore. La camma di commutazione non deve trovarsi a sinistra del microinterruttore o sul microinterruttore.
- Girare la vite di regolazione a sinistra finché la camma di commutazione non preme in senso antiorario contro il microinterruttore e si sente uno scatto.
- La posizione di funzionamento per la posizione più bassa del gancio è ora regolata. Nel funzionamento normale il gancio di carico si ferma in questa posizione di funzionamento dopo aver precedentemente frenato. Lo spazio di frenata viene calcolato automaticamente da ABUControl nel passaggio successivo.
- È stata così individuata la posizione più bassa del gancio di carico.
Rilevamento dello spazio di frenata
Nel funzionamento normale il gancio di carico passa alla velocità di sollevamento lenta prima di fermarsi nella posizione più bassa del gancio.
Lo spazio di frenata viene rilevato automaticamente da ABUControl.
- Alzare il gancio di carico senza carico per alcuni metri.
- Abbassare il gancio di carico a velocità di sollevamento veloce.
- Raggiunta la posizione più bassa del gancio, il gancio di carico si ferma.
A seconda di come è stata modificata precedentemente la posizione di funzionamento, il gancio di carico potrebbe muoversi con velocità di sollevamento veloce fino alla posizione di funzionamento e fermarsi improvvisamente oppure frenare prima del necessario e muoversi a velocità di sollevamento lenta per un tratto più lungo.
Se il gancio di carico dovesse muoversi a velocità di sollevamento lenta per un tratto molto lungo, è possibile modificare manualmente la posizione finale della fase di frenata. Vedere "Modifica temporanea della posizione finale della fase di frenata della trasmissione del dispositivo di sollevamento".
- ABUControl memorizza la nuova posizione di funzionamento della posizione più bassa del gancio e calcola automaticamente lo spazio di frenata necessario.
All'accostamento successivo alla posizione di funzionamento:
- Il gancio di carico frena (a seconda della velocità di corsa attuale) poco prima della posizione più bassa del gancio muovendosi a velocità di sollevamento lenta.
- Appena prima della posizione di funzionamento il gancio di carico si muove a velocità di sollevamento lenta.
- Il gancio di carico si ferma nella posizione di funzionamento.
Verifica della regolazione
- Sollevare il gancio di carico.
- Abbassare il gancio di carico a velocità di sollevamento lenta e veloce e controllare se il gancio di carico si ferma nella posizione più bassa del gancio.
Solo con finecorsa rotativo "GGS"
Bloccaggio delle viti di regolazione
Fermo
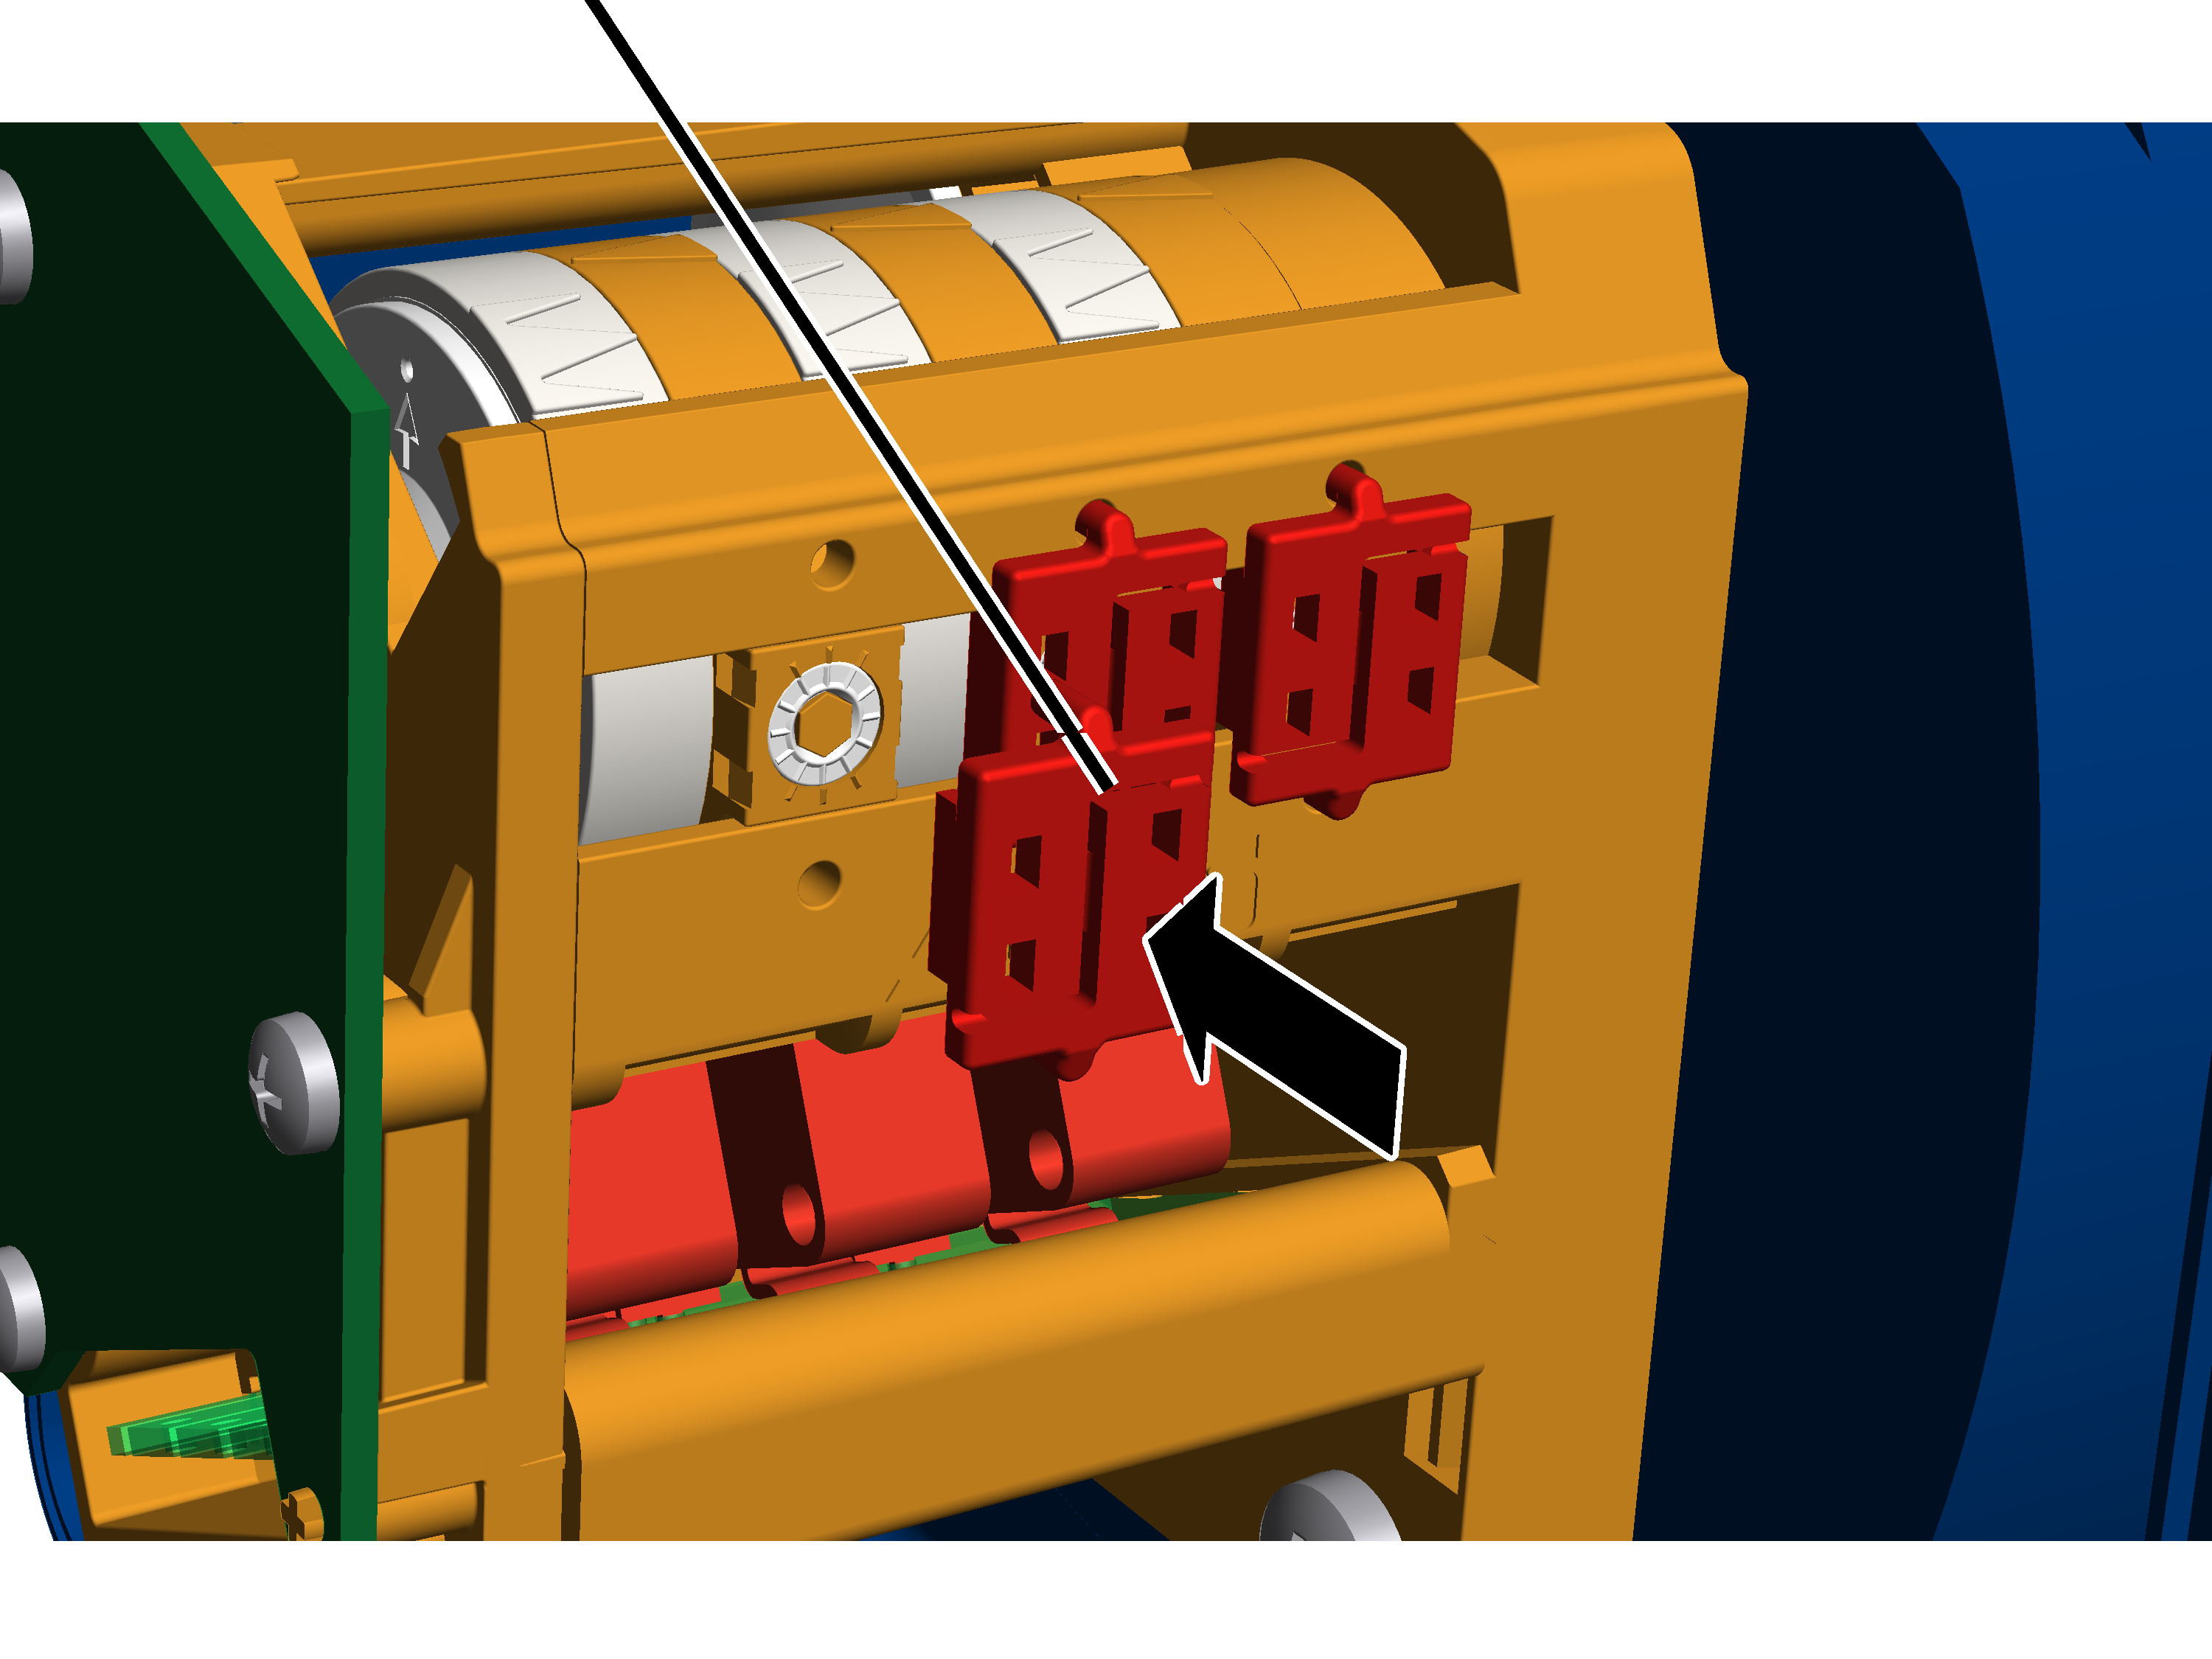
- Inserire e spingere il fermo nella vite di regolazione.
Montaggio, impostazione e inizializzazione del sensore di distanza
Per il sensore di distanza della traslazione del carrello: con il sensore di distanza i carrelli misurano tramite raggio laser la propria distanza dall'estremità della trave principale. Tramite questa misurazione vengono realizzati l'arresto anticipato e il finecorsa (invece che con il consueto interruttore con leva a croce), e con la relativa posizione calcolata di entrambi i carrelli viene realizzata anche la protezione guida coordinata gru (invece che con le consuete fotocellule a riflessione). Nel servizio comune di entrambi i carrelli, da questa misura viene calcolata e regolata in modo corrispondente la distanza sempre costante tra i carrelli.
Per il sensore di distanza della traslazione della gru: con il sensore di distanza le gru misurano tramite raggio laser la loro distanza dalla seconda gru (o dalle due seconde gru). In questo modo vengono realizzati l'arresto anticipato e il finecorsa rispetto alla seconda gru o alle seconde gru (invece che con le consuete fotocellule a riflessione). Viene inoltre regolata la distanza sempre costante nel servizio tandem. L'arresto anticipato e il finecorsa alla fine della via di corsa vengono realizzati tramite interruttore con leva a croce.
Per il distanziamento gru per motivi di statica o per il distanziamento gru in funzione del carico si usano generalmente fotocellule a riflessione o fotocellule unidirezionali. Per il controllo delle caratteristiche del capannone si usano degli interruttori con leva a croce o un sistema di misurazione del valore assoluto.
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "SERVICE" (livello di accesso utente [2]).
Panoramica: sensore di distanza e riflettore
- Con sensore di distanza traslazione gru: il sensore di distanza della gru e il riflettore per il sensore di distanza sulla seconda gru vengono fissati entrambi a un supporto sulla trave del carrello di traslazione. Sulla seconda gru la disposizione del sensore di distanza e del riflettore è invertita. I raggi laser del sensore di distanza non devono incrociarsi.
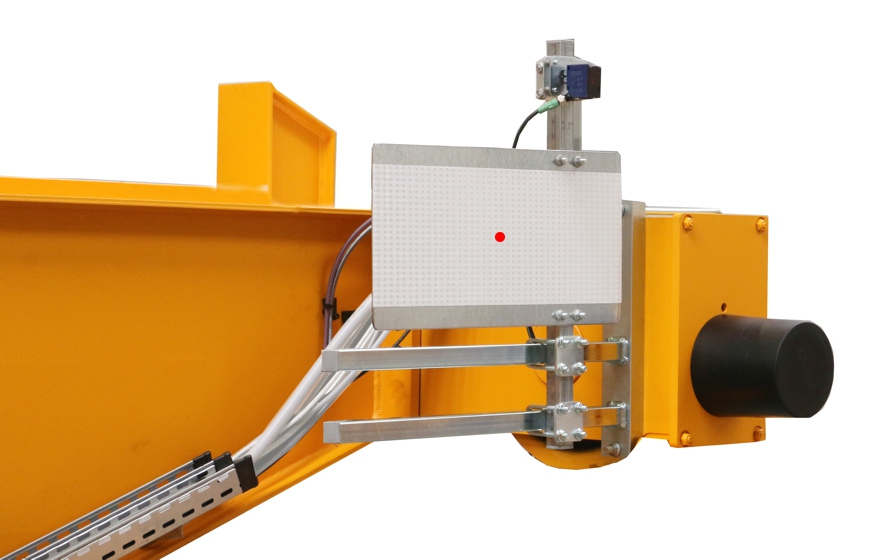
- Con sensore di distanza traslazione carrello su paranco a fune GM modulare: il sensore di distanza su un supporto viene inserito lateralmente nella staffa di protezione del rullo avvolgitore. Il riflettore sotto forma di pellicola adesiva viene incollato sulla trave del carrello di traslazione della gru oppure fissato a un tubo rettangolare.
- Con sensore di distanza traslazione carrello su paranco a fune GM compatto: il sensore di distanza viene montato sul telaio del carrello con un supporto magnetico. Il riflettore sotto forma di pellicola adesiva viene incollato sulla trave del carrello di traslazione della gru oppure fissato a un tubo rettangolare.
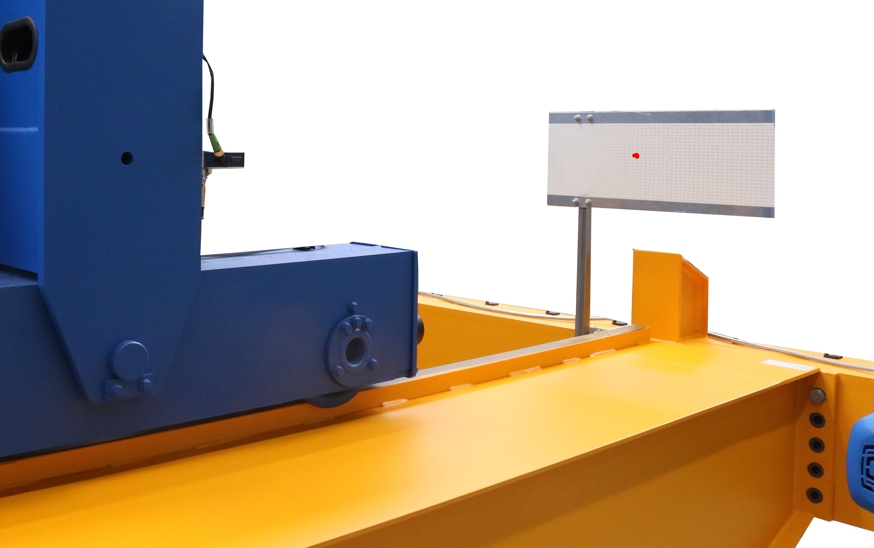
Montaggio del sensore di distanza
Il sensore di distanza su un tubo rettangolare viene fissato con un supporto alla trave del carrello di traslazione oppure applicato al paranco a fune con un supporto magnetico.
Solo con sensore di distanza su tubo rettangolare
Montaggio della barra di supporto per barriere fotoelettriche
Staffa a U filettata
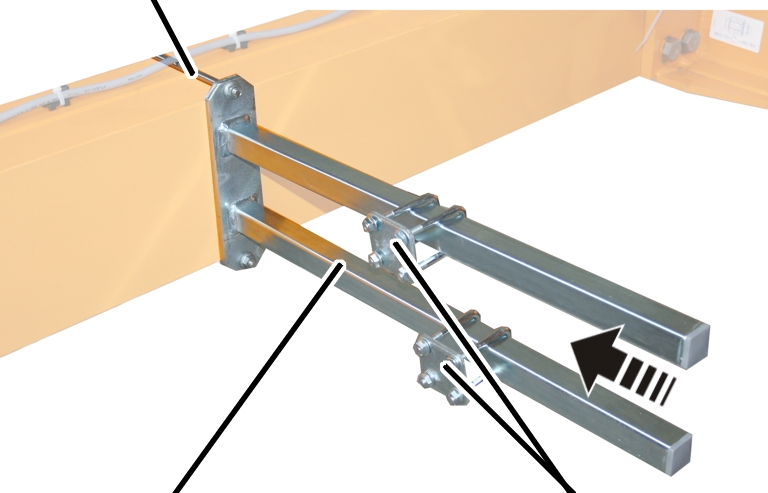
- Fissare la barra di supporto alla trave laterale.
- Fissare la barra di supporto con la staffa a U filettata.
Staffa a U filettata |
Coppia di serraggio |
|---|---|
M8 |
25 Nm |
M10 |
50 Nm |
M12 |
75 Nm |
- Inserire e bloccare i collari stringitubo (2x).
- Inserire il tubo rettangolare nei collari stringi-tubo e fissarlo.
AdattatorePiastra di fissaggio
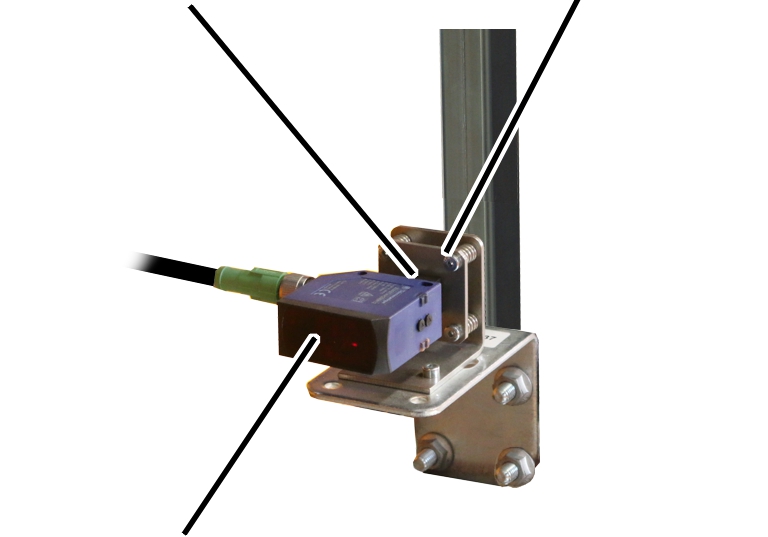
- Portare l'intero supporto sul tubo rettangolare.
- Fissare saldamente il supporto con dadi scanalati M8 (4x).
- Spingere il sensore di distanza nell'adattatore sulla piastra di fissaggio e serrare le viti.
Solo con sensore di distanza su supporto magnetico
- Selezionare la dimensione costruttiva e il tipo adatti dai disegni qui sotto.
- Individuare le misure A e B dalle tabelle in basso.
Angolare magnetico
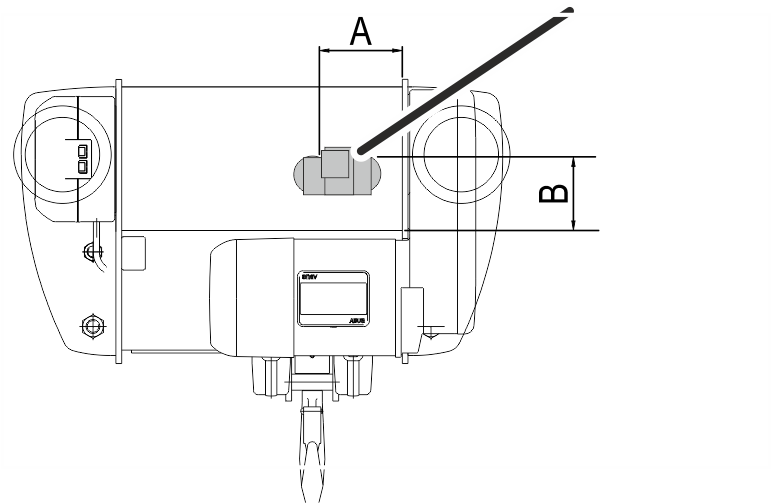
Posizione di montaggio dell'angolare magnetico su paranco a fune E
Dimensione costruttiva |
Misura A |
Misura B |
|---|---|---|
800 4/1 |
130 |
100 |
1000 2/1 |
130 |
130 |
1000 4/1 |
130 |
130 |
2000 2/1 |
130 |
130 |
2000 4/1 |
130 |
160 |
3000 2/1 |
130 |
160 |
3000 4/1 |
130 |
160 |
5000 2/1 |
130 |
160 |
5000 4/1 |
130 |
200 |
6000 2/1 |
130 |
160 |
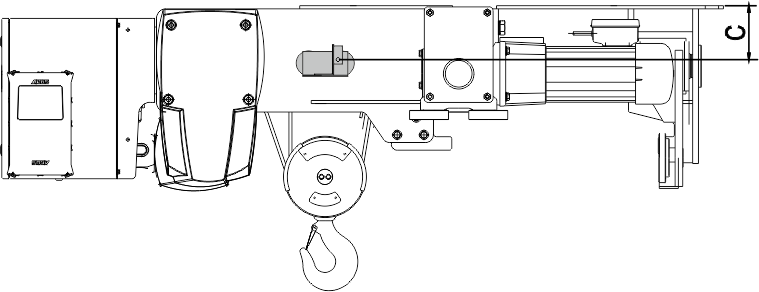
Posizione di montaggio dell'angolare magnetico su paranco a fune S. Tenere conto della misura C e fissare il sensore di distanza il più possibile al centro della trasmissione a fune.
Dimensione costruttiva |
Misura A |
|---|---|
800 4/1 |
140 |
1000 4/1 |
180 |
2000 4/1 |
180 |
3000 2/1 |
180 |
3000 4/1 |
245 |
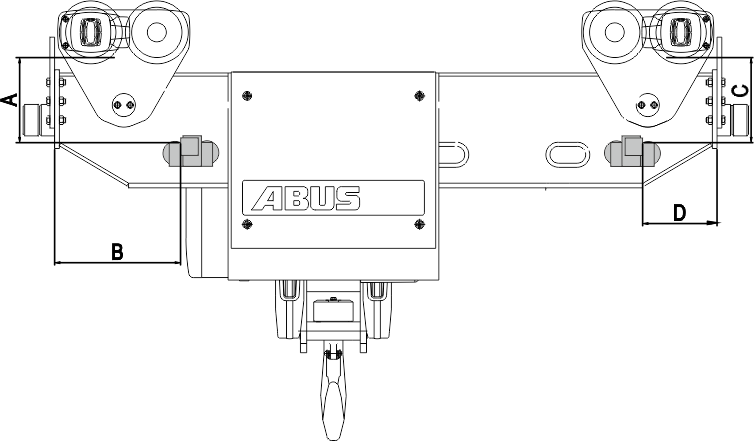
Posizione di montaggio dell'angolare magnetico su paranco a fune U. Tenere conto delle posizioni diverse per il sensore di distanza sinistro e per il sensore di distanza destro.
Dimen-sione costruttiva |
Misura A |
Misura B |
Misura C |
Misura D |
|---|---|---|---|---|
5000 4/1 |
330 |
350 |
310 |
660 |
6000 2/1 |
325 |
640 |
285 |
560 |
6000 4/1 |
400 |
320 |
370 |
595 |
7000 2/1 |
360 |
420 |
450 |
550 |
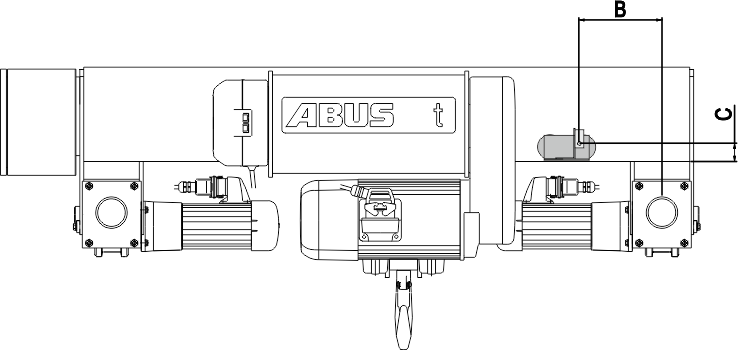
Posizione di montaggio dell'angolare magnetico su paranco a fune D.
Dimensione costruttiva |
Misura A |
Misura B |
|---|---|---|
800 4/1 |
210 |
60 |
1000 4/1 |
200 |
50 |
2000 2/1 |
200 |
50 |
2000 4/1 |
200 |
50 |
3000 2/1 |
225 |
50 |
3000 4/1 |
225 |
50 |
5000 2/1 |
200 |
50 |
5000 4/1 |
130 |
50 |
5000 4/2 |
200 |
50 |
5000 6/1 |
130 |
50 |
6000 2/1 |
200 |
45 |
6000 4/1 |
170 |
50 |
6000 6/1 |
200 |
50 |
7000 2/1 |
190 |
50 |
7000 4/1 |
190 |
50 |
7000 4/2 |
190 |
50 |
7000 6/1 |
190 |
60 |
7000 8/2 |
190 |
50 |
Posizione di montaggio dell'angolare magnetico sul paranco a fune DA.
Dimensione costruttiva |
Misura A |
Misura C |
|---|---|---|
800 4/1 |
540 |
30 |
1000 4/1 |
250 |
35 |
2000 2/1 |
520 |
55 |
2000 4/1 |
520 |
55 |
3000 2/1 |
470 |
50 |
3000 4/1 |
550 |
60 |
5000 2/1 |
550 |
45 |
5000 4/1 |
610 |
55 |
6000 2/1 |
565 |
50 |
6000 4/1 |
700 |
55 |
7000 2/1 |
590 |
70 |
7000 4/1 |
390 |
170 |
7000 6/1 |
350 |
200 |
Posizione di montaggio dell'angolare magnetico su paranco a fune DQA. Tenere conto della misura C e fissare il sensore di distanza il più possibile al centro della trasmissione a fune.
Dimensione costruttiva |
Scartamento |
Misura C |
|---|---|---|
2000 |
1400 |
100 |
3000 |
1400 |
85 |
2000 |
1600 |
100 |
3000 |
1600 |
85 |
5000 |
1600 |
75 |
6000 |
1600 |
80 |
2000 |
2000 |
95 |
3000 |
2000 |
85 |
5000 |
2000 |
75 |
6000 |
2000 |
85 |
2000 |
2500 |
100 |
3000 |
2500 |
80 |
5000 |
2500 |
75 |
6000 |
2500 |
85 |
7000 |
2500 |
100 |
7000 |
3000 |
100 |
7000 |
3500 |
100 |
Posizione di montaggio dell'angolare magnetico su paranco a fune Z.
Dimensione costruttiva |
Misura B |
|---|---|
5000 4/2 |
535 |
5000 8/2 |
580 |
6000 4/2 |
565 |
6000 8/2 |
570 |
7000 4/2 |
725 |
7000 6/2 |
850 |
7000 8/2 |
660 |
7000 10/2 |
300 |
7000 12/2 |
470 |
Posizione di montaggio dell'angolare magnetico sul paranco a fune ZA.
Dimensione costruttiva |
Misura A |
Misura C |
|---|---|---|
5000 8/2 |
315 |
355 |
6000 8/2 |
315 |
200 |
7000 6/2 |
440 |
500 |
7000 8/2 |
420 |
482 |
7000 10/2 |
500 |
570 |
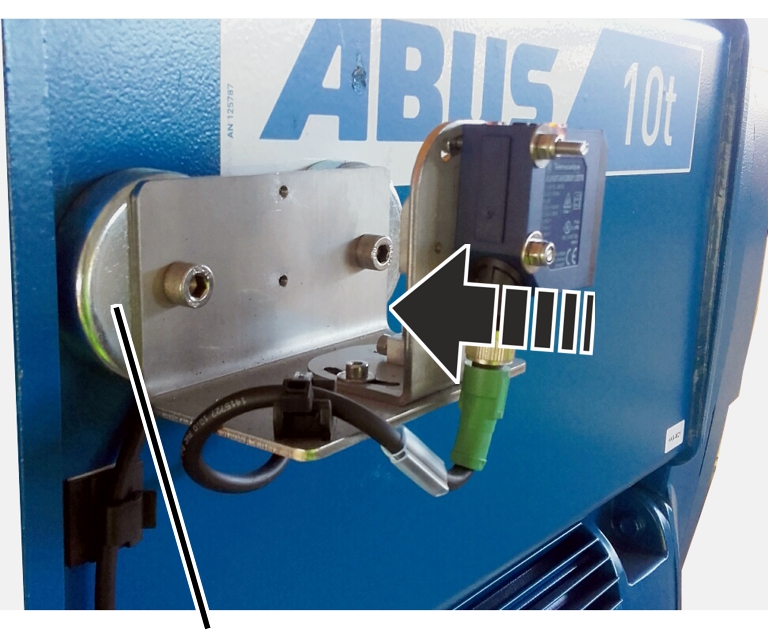
- Fissare l'angolare magnetico sul paranco a fune.
La posizione indicata si riferisce al punto sul sensore di distanza in cui il raggio laser esce dal sensore di distanza.
A seconda della situazione di montaggio la posizione per l'angolare magnetico potrebbe già essere segnata.
Solo con paranco a fune GM modulare
Lato tamburo
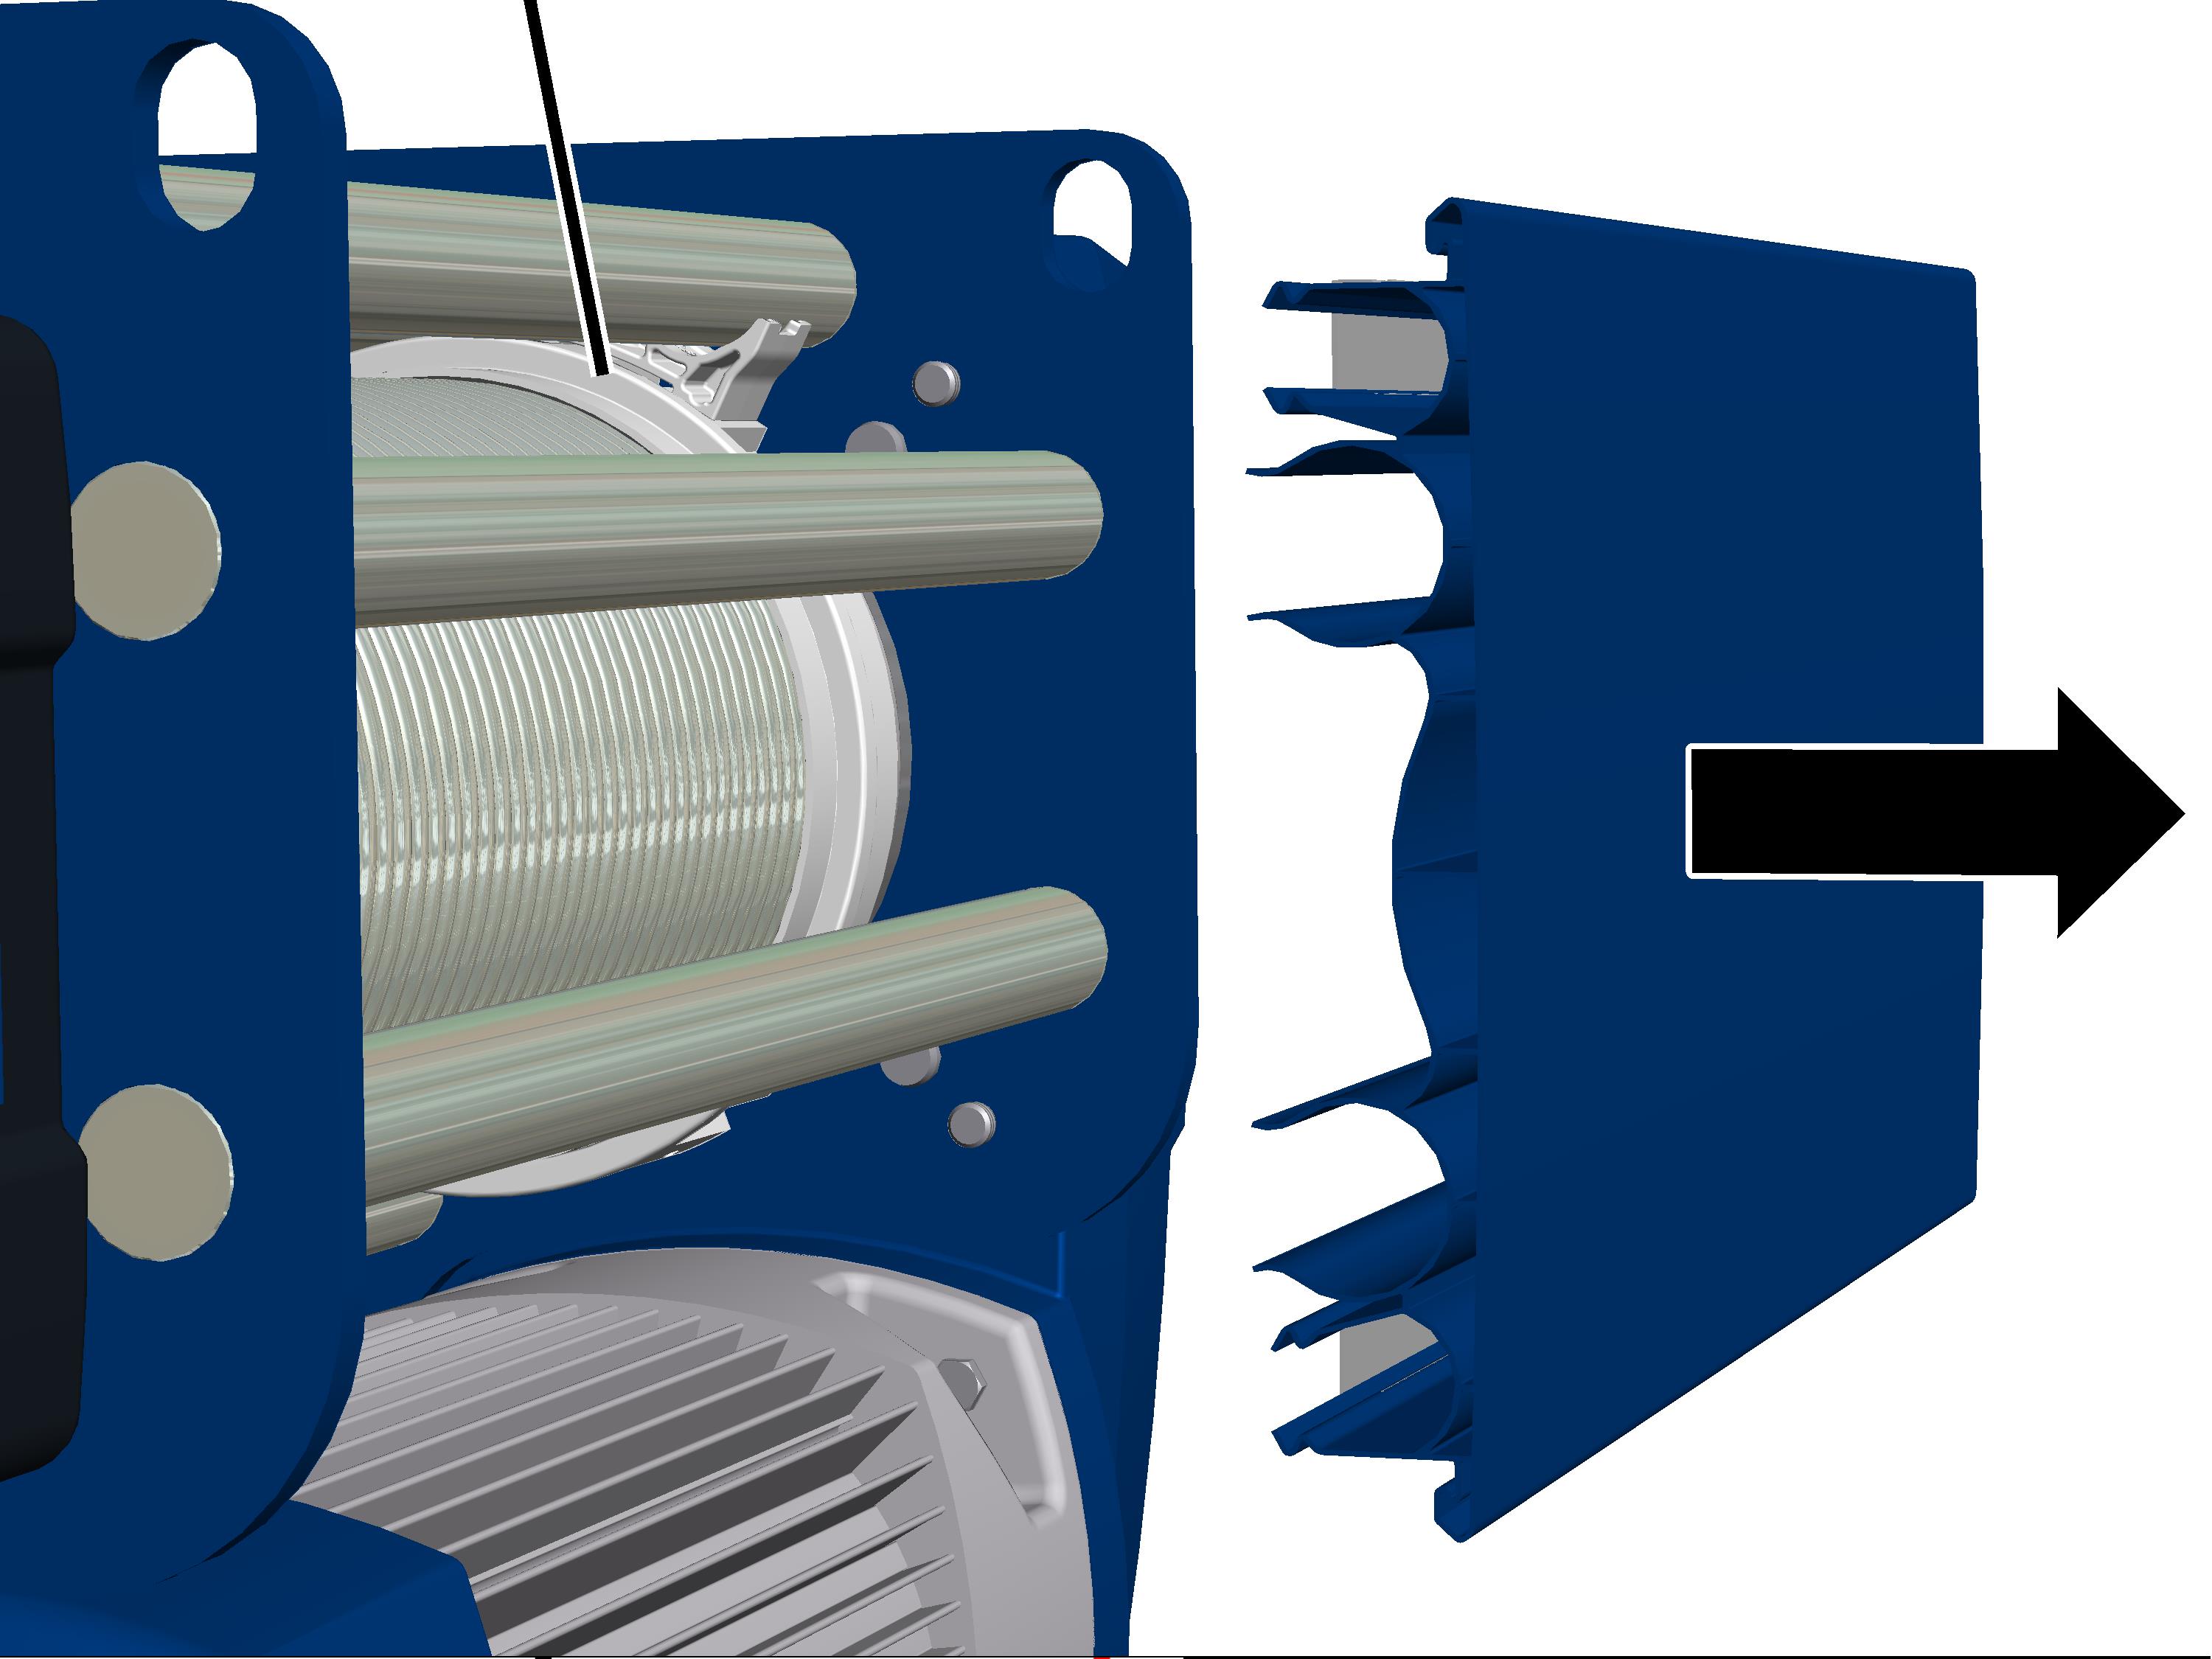
- Rimuovere la staffa di protezione dal lato tamburo.
Angolare
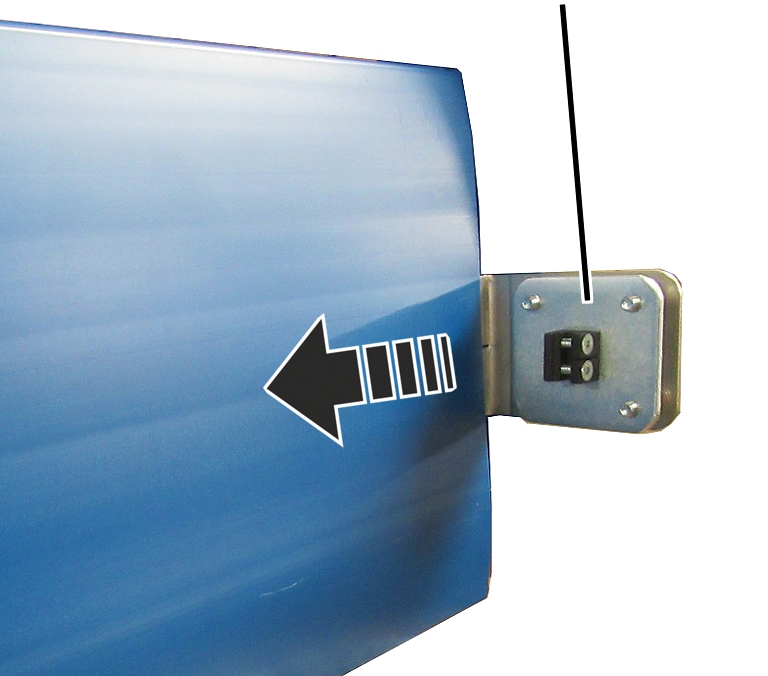
- Inserire l'angolare nella staffa di protezione con la fessura disposta lateralmente.
- Applicare la staffa di protezione al paranco a fune.
- Spingere il sensore di distanza nell'adattatore sulla piastra di fissaggio e serrare le viti.
Montaggio del riflettore
- Con regolazione in tandem: portare le gru il più possibile a una grande distanza tra loro.
- Con servizio comune di due carrelli: portare i carrelli il più possibile a una grande distanza tra loro.
Solo con riflettore sotto forma di pellicola adesiva
- Posizionare il riflettore sotto forma di pellicola adesiva in modo che il punto laser si trovi il più esattamente possibile al centro.
La regolazione esatta viene eseguita più avanti sul sensore di distanza. Una volta incollata la pellicola adesiva non è più possibile spostarla.
- Applicare la pellicola adesiva premendo.
Solo con riflettore su un tubo rettangolare
Staffa a U filettata
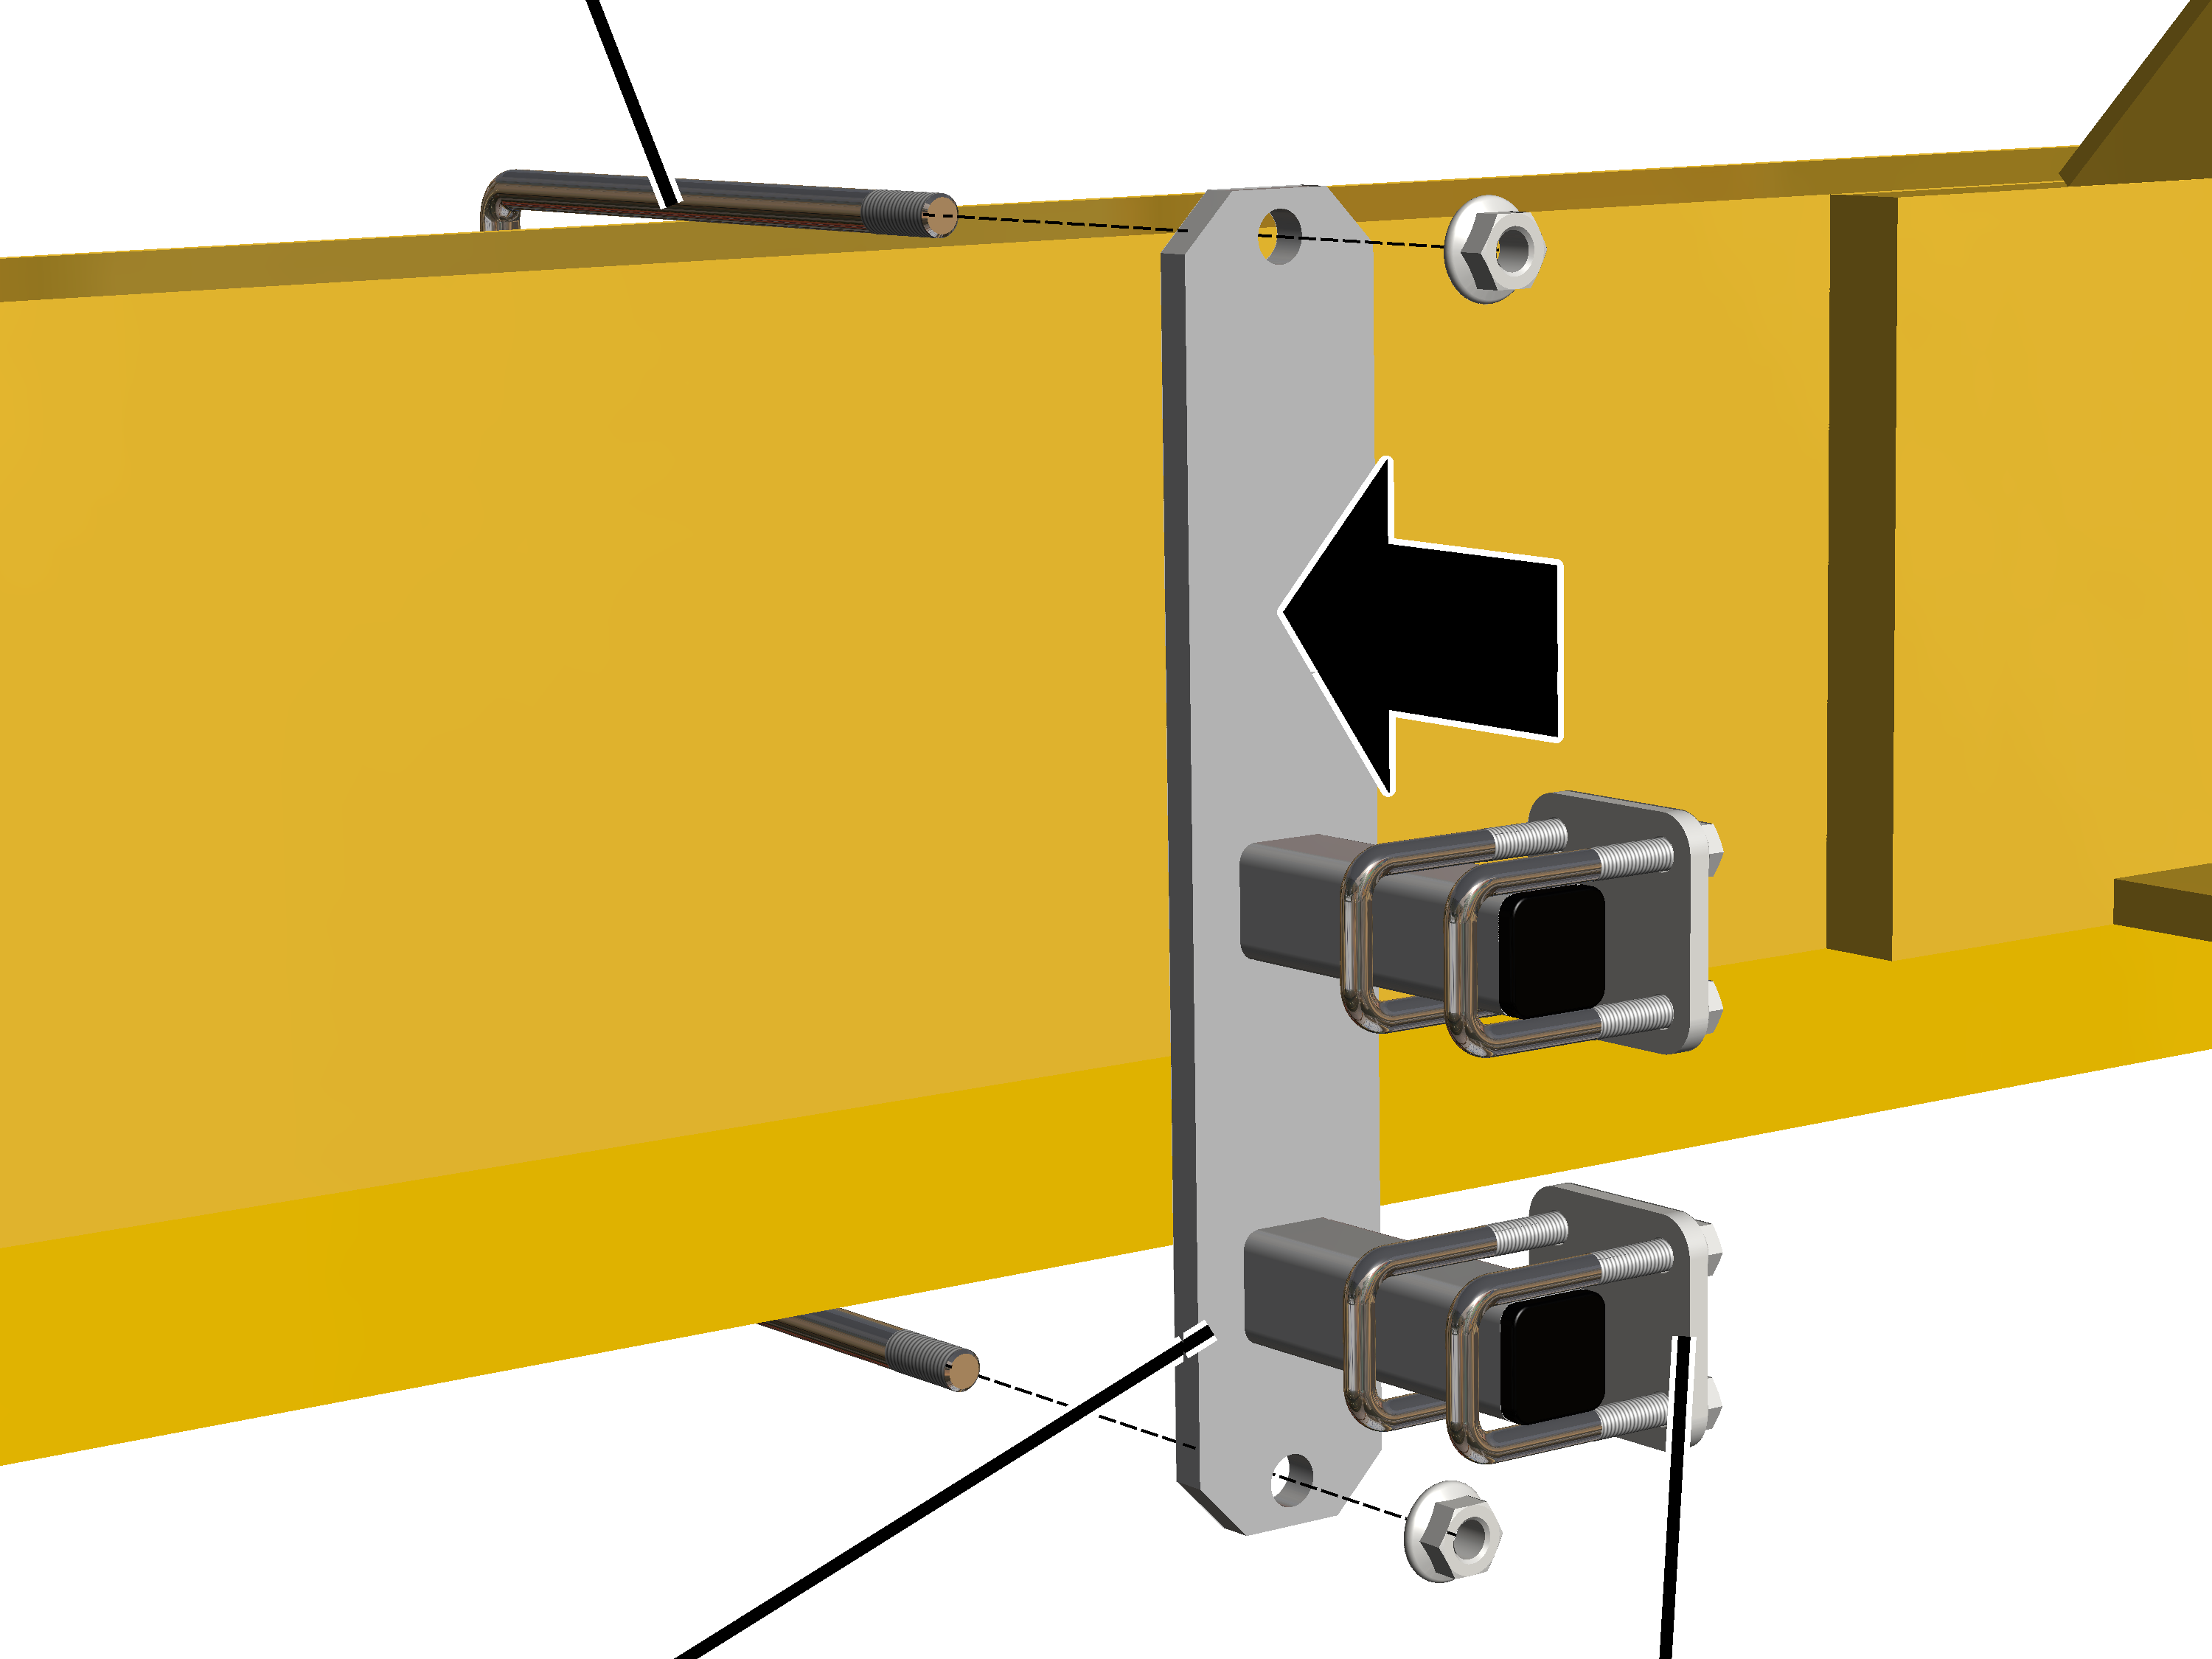
- Fissare la barra di supporto con la staffa a U filettata.
Staffa a U filettata |
Coppia di serraggio |
|---|---|
M8 |
25 Nm |
M10 |
50 Nm |
M12 |
75 Nm |
- Inserire e bloccare i collari stringitubo (2x).
Tubo rettangolare
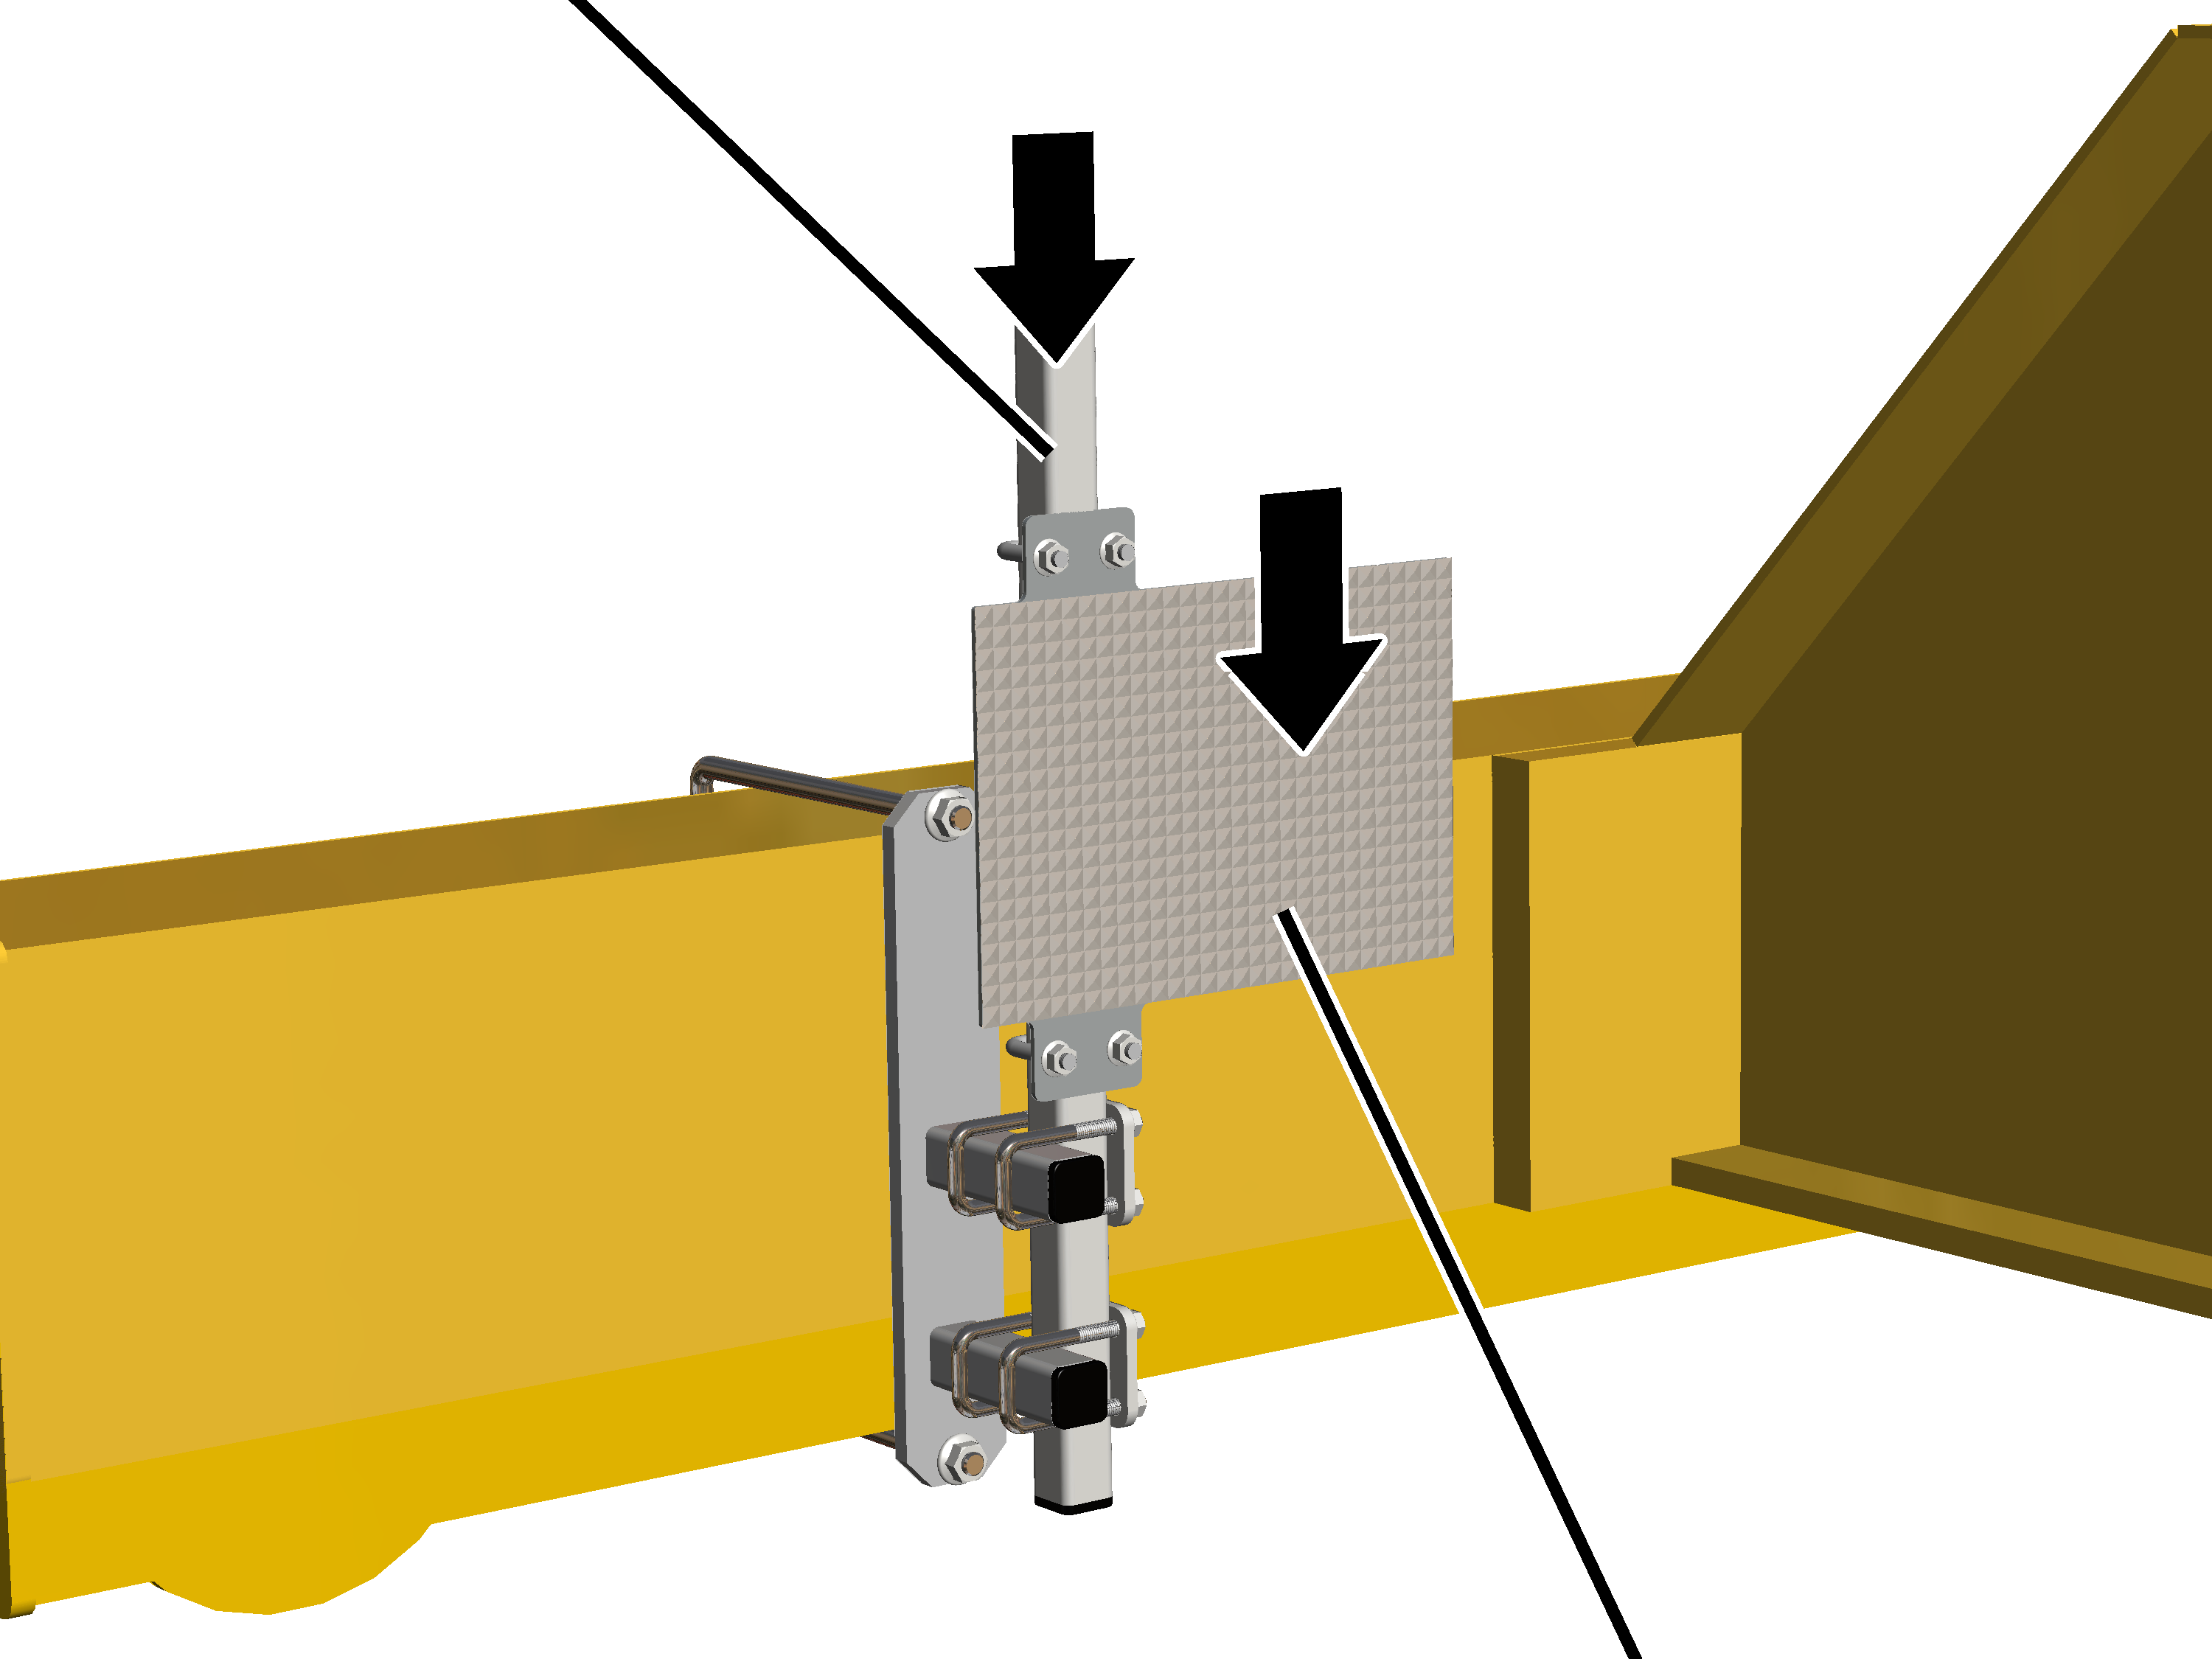
- Inserire il tubo rettangolare nei collari stringitubo.
- Inserire il riflettore sul tubo rettangolare.
- Spostare il riflettore in modo che il punto laser si trovi il più esattamente possibile al centro.
La regolazione esatta viene eseguita più avanti sul sensore di distanza.
- Fissare saldamente i collari stringitubo e il riflettore con dadi scanalati M8 (4x).
Regolazione del sensore di distanza
Solo con piastra portasensore
Vite cilindrica M6x20
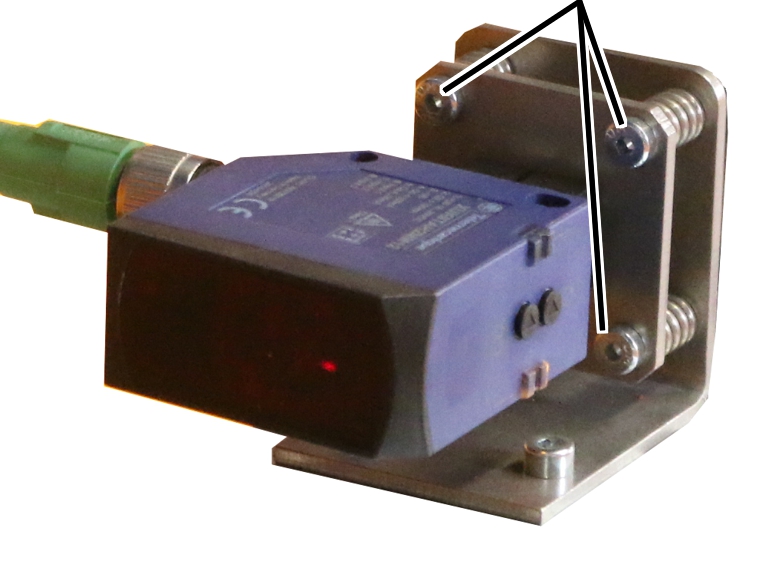
- Regolare il sensore di distanza con le viti cilindriche M6x20 (3x) in modo che il punto laser si trovi esattamente al centro del riflettore.
- Se il sensore di distanza riceve il raggio laser respinto dal riflettore, si accendono i LED sul sensore di distanza.
- Se il sensore di distanza non riceve il raggio laser, uno dei LED lampeggia.
Solo con angolare magnetico
Con la regolazione di massima e la regolazione di precisione regolare la posizione del sensore di distanza in modo che il punto laser si trovi esattamente al centro del riflettore.
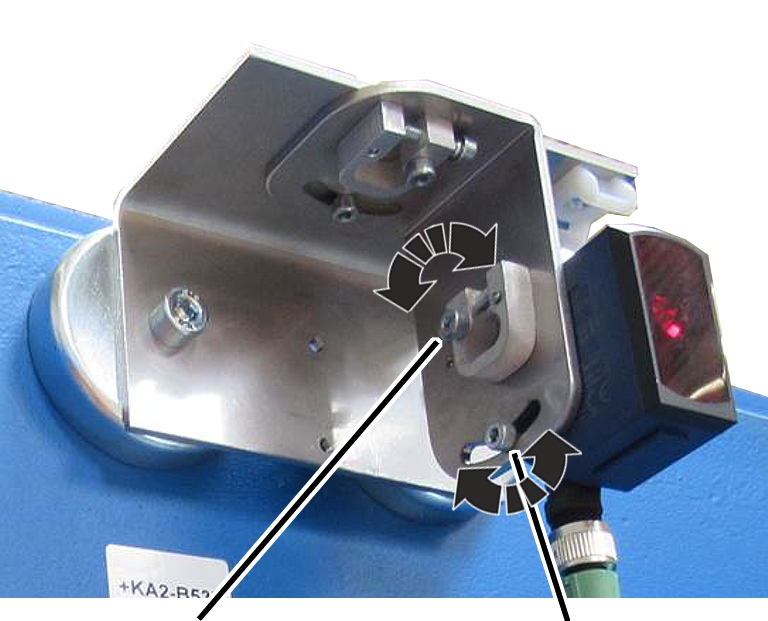
- Allentare la vite cilindrica per la regolazione di massima nel foro oblungo e rovesciare il sensore di distanza.
- Se necessario: allentare la vite cilindrica per la regolazione di precisione e regolare con precisione la posizione del sensore di distanza con la vite cilindrica corta trasversale.
- Se il sensore di distanza riceve il raggio laser respinto dal riflettore, si accendono i LED sul sensore di distanza.
- Se il sensore di distanza non riceve il raggio laser, uno dei LED lampeggia.
- Serrare le due viti cilindriche lunghe (2x).
- Con la gru (o con il carrello) percorrere l'intera area di traslazione e controllare se il raggio laser colpisce il riflettore in ogni posizione e non devia lateralmente o verso l'alto/il basso.
Apertura delle impostazioni del sensore di distanza
Panoramica: navigazione in KranOS |
|---|
Utente "SERVICE" 🡪 "Crane travel" 🡪 "Crane travel distance sensors" |
Utente "SERVICE" 🡪 "Trolley travel" 🡪 "Trolley travel distance sensors" |
- Eseguire il login a KranOS con l'utente "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nel menu principale selezionare il motoriduttore di traslazione del carrello o il motoriduttore di traslazione della gru desiderato (ad es. traslazione del carrello 1 o traslazione della gru).
- Appare la finestra relativa al motoriduttore di traslazione desiderato.
- Nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Crane travel distance sensors" (o "Trolley travel distance sensors").
Inizializzazione del sensore di distanza
A questo punto si deve eseguire l'inizializzazione del sensore di distanza. A tale scopo la gru/il carrello viene portata/o nella posizione desiderata e in ABUControl viene memorizzato il valore rilevato dal sensore di distanza per questa posizione.
Interruttore "Teach-in mode"
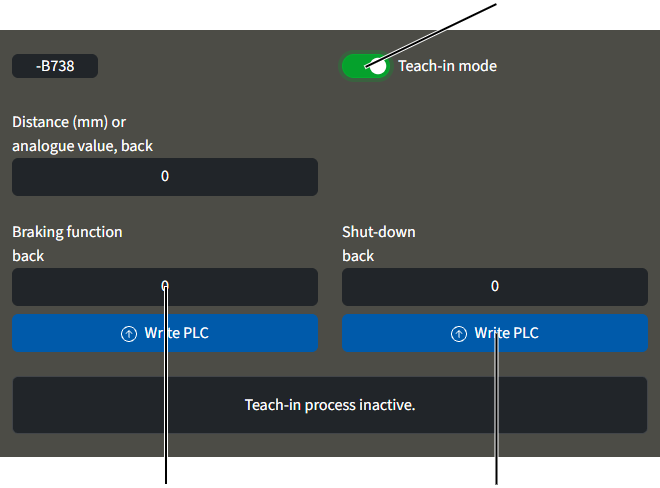
- Cliccare sull'interruttore "Teach-in mode".
- L'interruttore viene evidenziato in verde.
- La modalità di inizializzazione è attivata.
- Viene visualizzata l'avvertenza "Bypass limit switch".
Le posizioni di funzionamento eventualmente già salvate per l'arresto anticipato e il finecorsa vengono ora ignorate.
In questo modo è possibile traslare il carrello (la gru) in una nuova posizione a piacere.
- Appare un messaggio che indica quale posizione di funzionamento (arresto anticipato o finecorsa) deve essere raggiunta.
- Portare il carrello (la gru) nella relativa posizione.
Il sensore di distanza deve trovarsi ad almeno 0,35 m dal riflettore.
- Nella colonna della posizione di funzionamento che deve essere appresa: cliccare sul pulsante su schermo "Write PLC".
- Il valore misurato per la posizione attuale viene visualizzato nel campo di testo.
Il valore visualizzato è un valore senza unità di misura, dal quale successivamente sarà calcolata la posizione.
- Ripetere la procedura per tutte le altre posizioni di funzionamento.
Dopo la memorizzazione delle posizioni di funzionamento:
- La modalità di inizializzazione viene terminata automaticamente.
- L'esclusione dell'interruttore di finecorsa viene disattivata automaticamente.
Calibrazione del sistema di misurazione del carico con un carico di prova sollevato
Il sistema di misurazione del carico rileva continuamente il carico attuale sul gancio di carico. Questo valore è necessario per molte funzioni della gru, soprattutto per la protezione da sovraccarico.
Per poter analizzare il carico agganciato è necessario che il sistema di misurazione del carico venga calibrato una sola volta con un carico di prova sollevato.
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "SERVICE" (livello di accesso utente [2]).
Requisiti per la calibrazione:
- Per la calibrazione è necessario un carico di prova.
- Deve essere nota la massa esatta del carico di prova.
- La massa del carico di prova dovrebbe essere il più possibile pari o simile alla portata massima della gru/del carrello.
Per il controllo dinamico della portata massima della gru si utilizza generalmente un carico di prova con massa pari al 110% della portata massima della gru. Normalmente questo carico di prova può essere usato anche per la calibrazione.
Un carico che supera la portata massima della gru può essere sollevato solo da una persona autorizzata al controllo di impianti gru prima della prima messa in funzione.
In presenza di un carico superiore al 110% della portata massima della gru, ABUControl blocca la funzione di sollevamento. Il carico non può più essere sollevato, ma solo depositato.
Apertura della calibrazione del dispositivo di sollevamento
Panoramica: navigazione in KranOS |
|---|
Utente "SERVICE" 🡪 "Hoist" 🡪 "Hoist calibration" |
- Eseguire il login a KranOS con l'utente "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nel menu principale selezionare il dispositivo di sollevamento desiderato (ad es. dispositivo di sollevamento 1).
- Appare la finestra relativa al dispositivo di sollevamento desiderato.
- Nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Hoist calibration".
Selezione dei canali per la misurazione del carico
Per la calibrazione con un carico di prova sollevato è prevista la sezione sinistra della finestra "Hoist calibration". La sezione destra con il pulsante su schermo "Calibrating load sensor" serve solo dopo aver eseguito la sostituzione della traversa punto di ancoraggio o del sensore di carico.
Campo di immissione carico di provaPulsante su schermo "Calibrating load sensor"
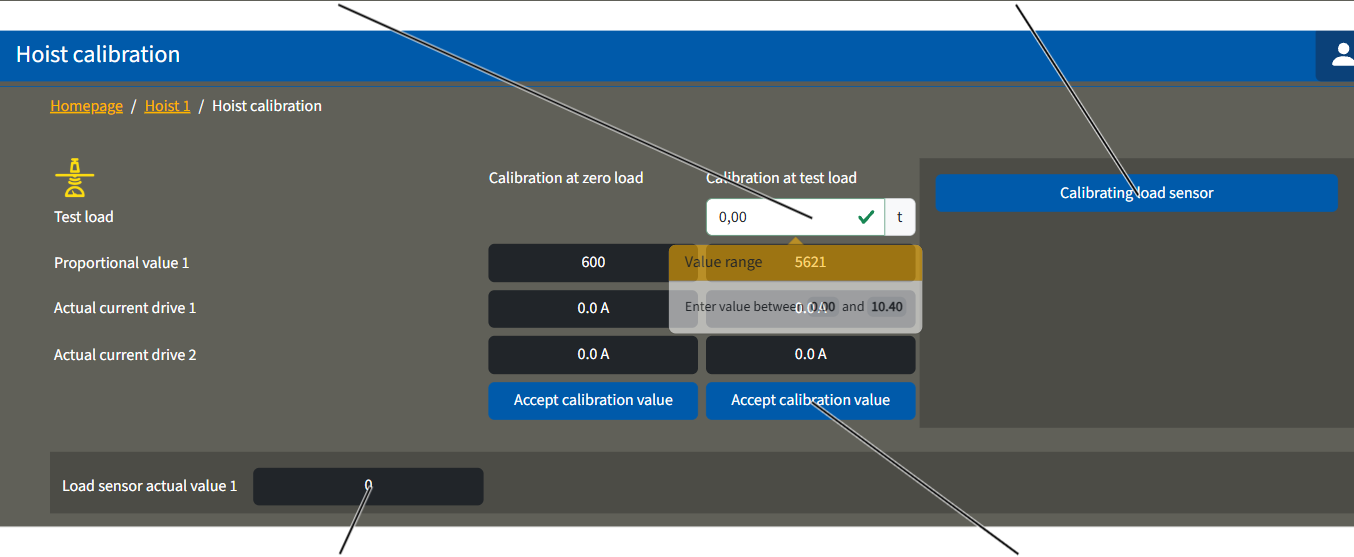
- Viene visualizzata la finestra "Hoist calibration".
- Nel campo "Load sensor actual value" viene visualizzato e costantemente aggiornato il valore del sensore di carico misurato attualmente.
I valori attuali visualizzati alle righe "Proportional value" e "Load sensor actual value" sono valori misurati senza unità di misura, sulla base dei quali verrà calcolato successivamente il carico.
Calibrazione del carico nullo
- Se necessario: rimuovere il carico e i mezzi di imbracatura dal gancio di carico.
- Sollevare/abbassare il gancio di carico vuoto in modo che si trovi relativamente in alto, ad esempio un metro sotto la posizione più alta gancio.
In questo modo non viene calcolato anche il peso della fune svolta.
Valore proporzionale misurato
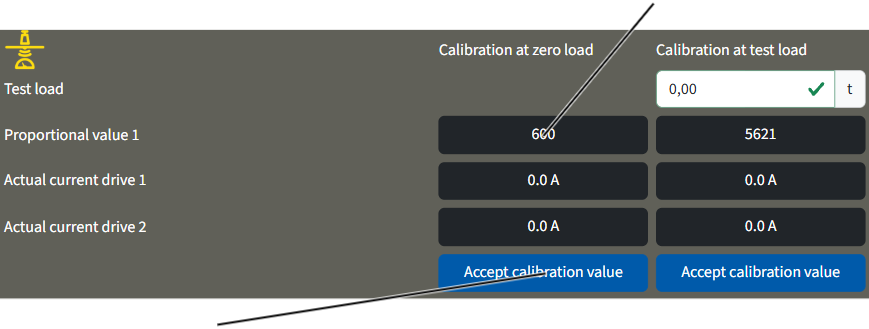
- Cliccare sul pulsante su schermo "Accept calibration value" nella colonna "Calibration at zero-load".
- Il valore attuale viene salvato come carico nullo e viene visualizzato nel campo "Proportional value" alla colonna "Calibration at zero load".
Calibrazione del carico di prova
Campo di immissione "Test load"
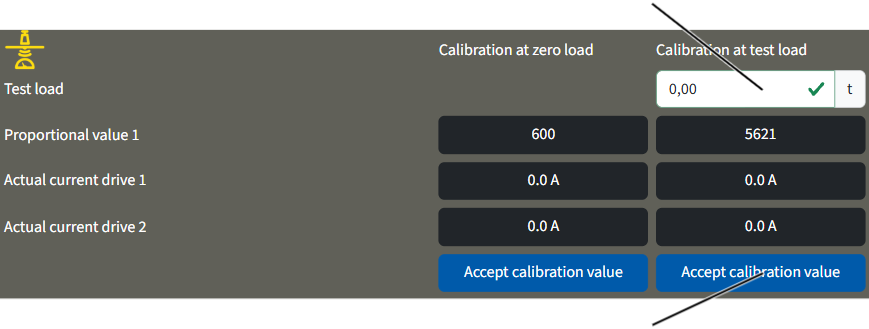
- Cliccare sul campo di immissione "Test load" nella colonna "Calibration at test load".
- Inserire la massa del carico di prova.
- Il valore inserito viene acquisito.
- Sollevare il carico di prova rispettando le prescrizioni di sicurezza.
- Attendere finché il carico di prova è agganciato al gancio di carico senza oscillare.
- Cliccare sul pulsante su schermo "Accept calibration value" nella colonna "Calibration at test load".
- Il valore determinato con il carico di prova attuale viene memorizzato. Il valore visualizzato nel campo "Proportional value" alla colonna "Calibration at test load" si riferisce al carico nominale della gru. Se la gru è stata calibrata con un carico di prova inferiore al carico nominale, il valore nel campo "Proportional value" viene visualizzato estrapolandolo dal carico nominale. Il valore visualizzato nel campo "Proportional load" sarà quindi maggiore del valore nel campo "Load sensor actual value".
Esclusione della protezione da sovraccarico
Per la verifica prima della prima messa in funzione è necessario eseguire un controllo statico con un carico con massa pari a un peso di 1,25 volte la portata massima della gru e un controllo dinamico con un carico con massa pari a un peso di 1,1 volte la portata massima della gru.
A tal fine è necessario escludere la protezione da sovraccarico della gru.
Se si solleva un carico oltre il 110% della portata massima:
- Si attiva la protezione da sovraccarico della gru.
- Non è possibile sollevare ulteriormente il carico.
- Il carico può essere solo abbassato.
Se viene esclusa la protezione da sovraccarico dopo che questa si è attivata oltre il 110%:
- Il carico può essere ora sollevato ulteriormente.
- Se si riduce il carico al di sotto del 100% della portata massima, è possibile abbassare e sollevare di nuovo il carico direttamente senza esclusione della protezione da sovraccarico.
Esclusione della protezione da sovraccarico
Esclusione della protezione da sovraccarico tramite accoppiamento:
Morsettiera a vite ‑X103
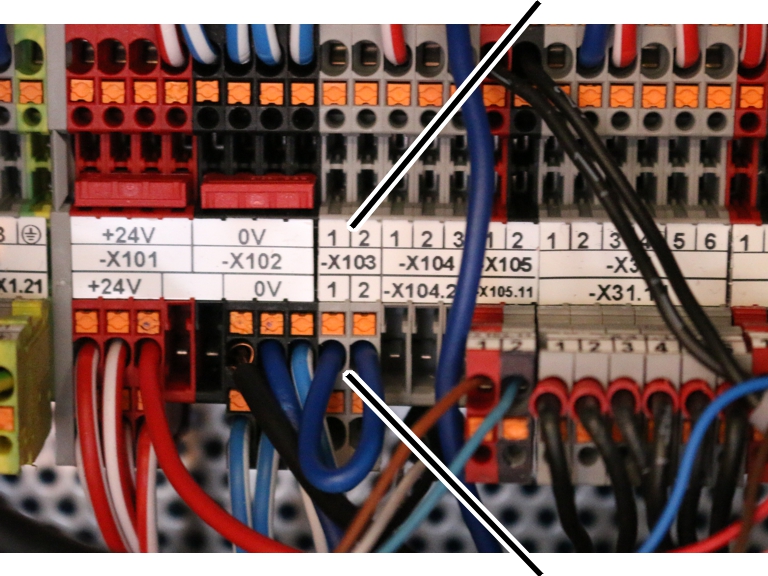
- Aprire il comando del carrello.
- Cercare la morsettiera a vite ‑X103.
- Inserire l'accoppiamento a due poli con jumper nella morsettiera a vite.
Sì può trovare un accoppiamento adeguato con jumper nella cartella della documentazione/nel registro dei controlli della gru.
- La protezione da sovraccarico è ora esclusa.
Con display a LED a matrice: viene visualizzato il messaggio "F0021: Overload protection bridged".
- Dopo 15 minuti: la protezione da sovraccarico viene riattivata automaticamente.
Con display a LED a matrice: viene visualizzato il messaggio "F0022: Overload protection bridged: Time exceeded".
Se si vuole escludere di nuovo la protezione da sovraccarico si deve prima rimuovere l'accoppiamento e poi ripristinarlo di nuovo.
Se è inserito lo spinotto con jumper e si riavvia ABUControl, la protezione da sovraccarico non è esclusa automaticamente. Viene invece visualizzato il messaggio "F0023: Overload protection: remove bridging".
La protezione da sovraccarico viene esclusa solo se lo spinotto con jumper viene inserito con gru accesa.
Esclusione della protezione da sovraccarico tramite KranOS‚:
Panoramica: navigazione in KranOS |
|---|
Utente "SERVICE" 🡪 "Hoist" |
- Eseguire il login a KranOS con l'utente "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nel menu principale selezionare il dispositivo di sollevamento desiderato (ad es. dispositivo di sollevamento 1).
- Appare la finestra relativa al dispositivo di sollevamento desiderato.
- Cliccare sul pulsante su schermo "Bypass overload protection".
- Il pulsante su schermo viene evidenziato in rosso.
- La protezione da sovraccarico è ora esclusa.
- Dopo 15 minuti: la protezione da sovraccarico viene riattivata automaticamente.
Se successivamente si vuole escludere di nuovo la protezione da sovraccarico, si deve cliccare nuovamente sul pulsante su schermo.
Riattivazione della protezione da sovraccarico
Non appena è terminato il controllo statico e quello dinamico:
- Rimuovere l'accoppiamento dalla morsettiera a vite ‑X103.
o
Cliccare sul pulsante su schermo "Bypass overload protection".
- La protezione da sovraccarico è riattivata.
- Il pulsante su schermo non è più evidenziato in rosso.
- Premere e poi sbloccare il tasto per arresto di emergenza.
o
Premere l'avvisatore acustico.
- In questo modo viene confermato il messaggio ad ABUControl.
Montaggio della barriera fotoelettrica per la trasmissione del segnale con distanziamento gru in funzione del carico
Con un distanziamento gru in funzione del carico deve essere noto in entrambi i comandi, quello della gru e quello della seconda gru, se nell'altra gru non è stato raggiunto o è stato superato il carico impostato. Questa informazione viene trasmessa da una gru all'altra con una barriera fotoelettrica. A tale scopo ciascuna gru ha una barriera fotoelettrica per la trasmissione del segnale che funge da trasmettitore e una che funge da ricevitore.
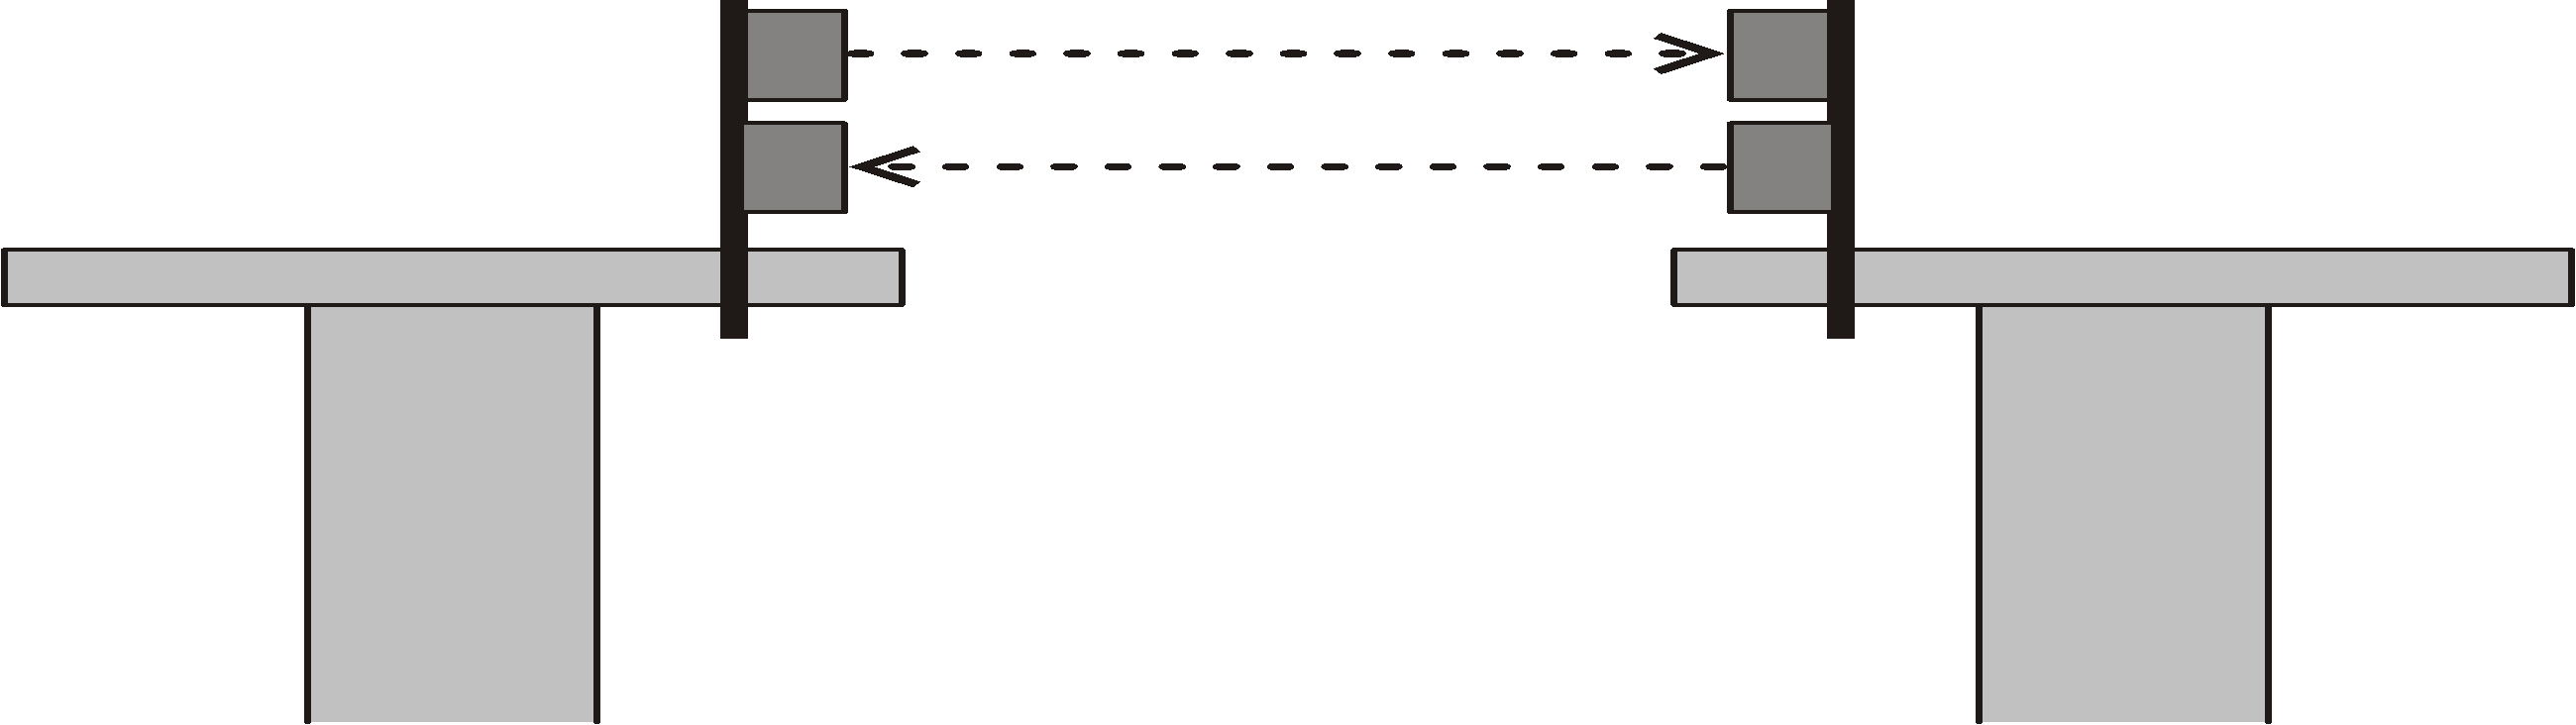
- Le barriere fotoelettriche per la trasmissione del segnale di consenso devono essere montate su estremità opposte delle travi del carrello di traslazione delle gru.
- Su ciascuna gru deve essere montato un trasmettitore e un ricevitore.
- Su una gru il trasmettitore viene montato in alto e il ricevitore in basso. Sull'altra gru vengono montati al contrario.
Montaggio della barra di supporto per barriere fotoelettriche
Staffa a U filettata
- Fissare il supporto su estremità opposte delle travi del carrello di traslazione.
- Fissare la barra di supporto con la staffa a U filettata.
Staffa a U filettata |
Coppia di serraggio |
|---|---|
M8 |
25 Nm |
M10 |
50 Nm |
M12 |
75 Nm |
- Inserire e bloccare i collari stringitubo (2x).
Solo con barriere fotoelettriche una sopra l'altra
Barra di supporto per barriere fotoelettriche
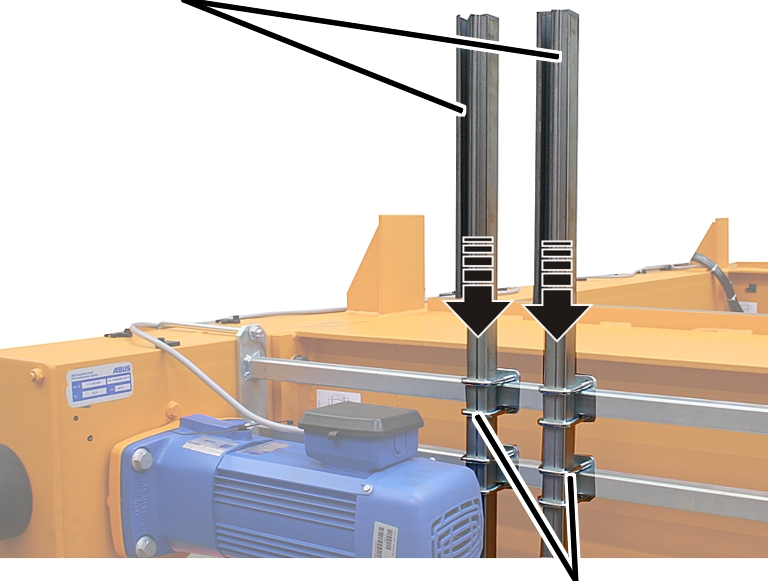
- Inserire la barra di supporto per barriere fotoelettriche (2x) nei collari stringitubo.
- Orientare le barre di supporto e serrare saldamente i collari stringitubo.
Montaggio delle barriere fotoelettriche
Barriere fotoelettriche
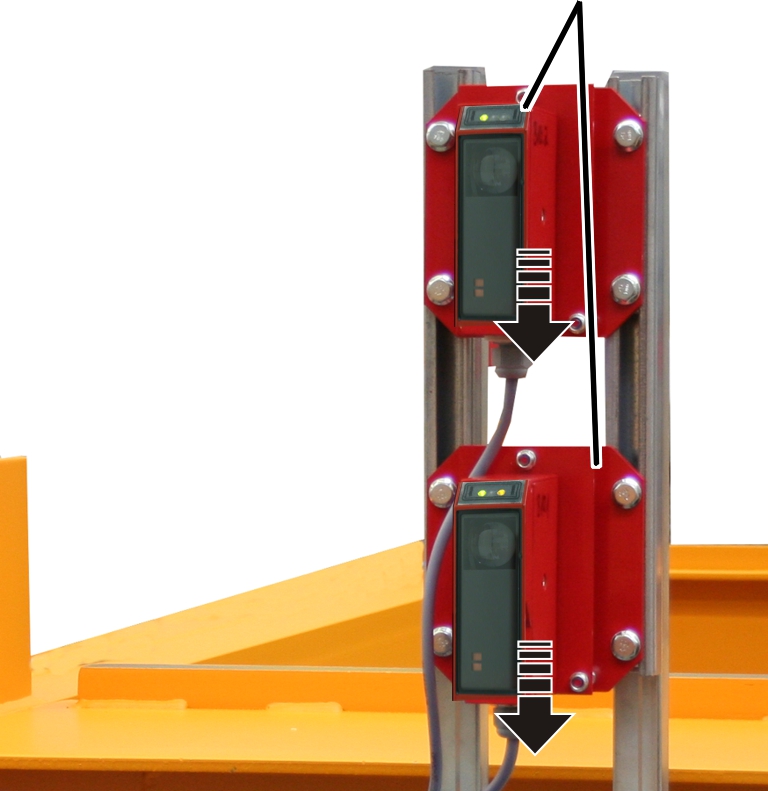
- Inserire le barriere fotoelettriche nelle barre di supporto.
- Serrare saldamente le barriere fotoelettriche.
- Posare i cavi di allacciamento delle barriere fotoelettriche fino al quadro elettrico della gru e fissarli con fascette serracavo.
Solo con barriere fotoelettriche una accanto all'altra
Se, a causa della ridotta altezza di montaggio della gru, c'è poco spazio sopra la trave principale, è possibile montare le barriere fotoelettriche non una sopra l'altra ma una accanto all'altra usando barre di supporto supplementari.
Barra di supporto per barriere fotoelettriche
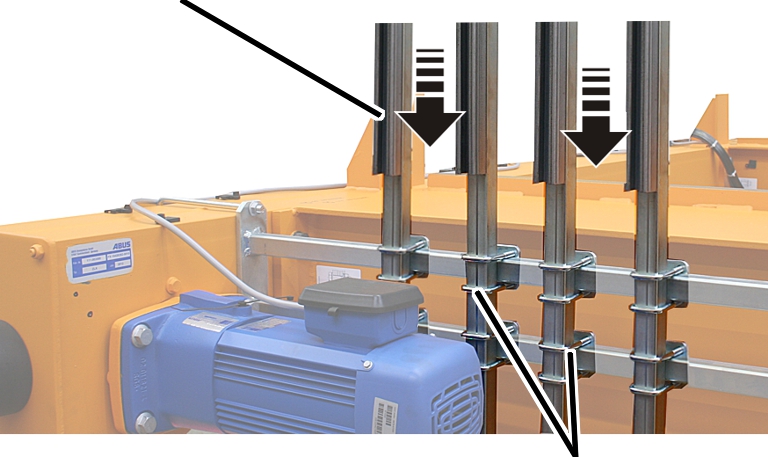
- Inserire la barra di supporto per barriere fotoelettriche (4x) nei collari stringitubo.
- Orientare le barre di supporto e serrare saldamente i collari stringitubo.
Montaggio delle barriere fotoelettriche
Barriere fotoelettriche
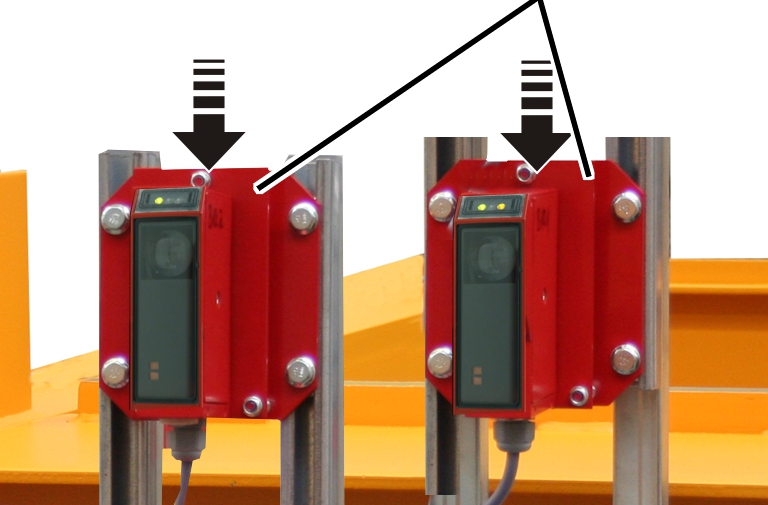
- Inserire le barriere fotoelettriche nelle barre di supporto.
- Serrare saldamente le barriere fotoelettriche.
- Posare i cavi di allacciamento delle barriere fotoelettriche fino al quadro elettrico della gru e fissarli con fascette serracavo.
Solo con barriere fotoelettriche sulla trave laterale
Barriere fotoelettricheBarra di supporto per barriere fotoelettriche
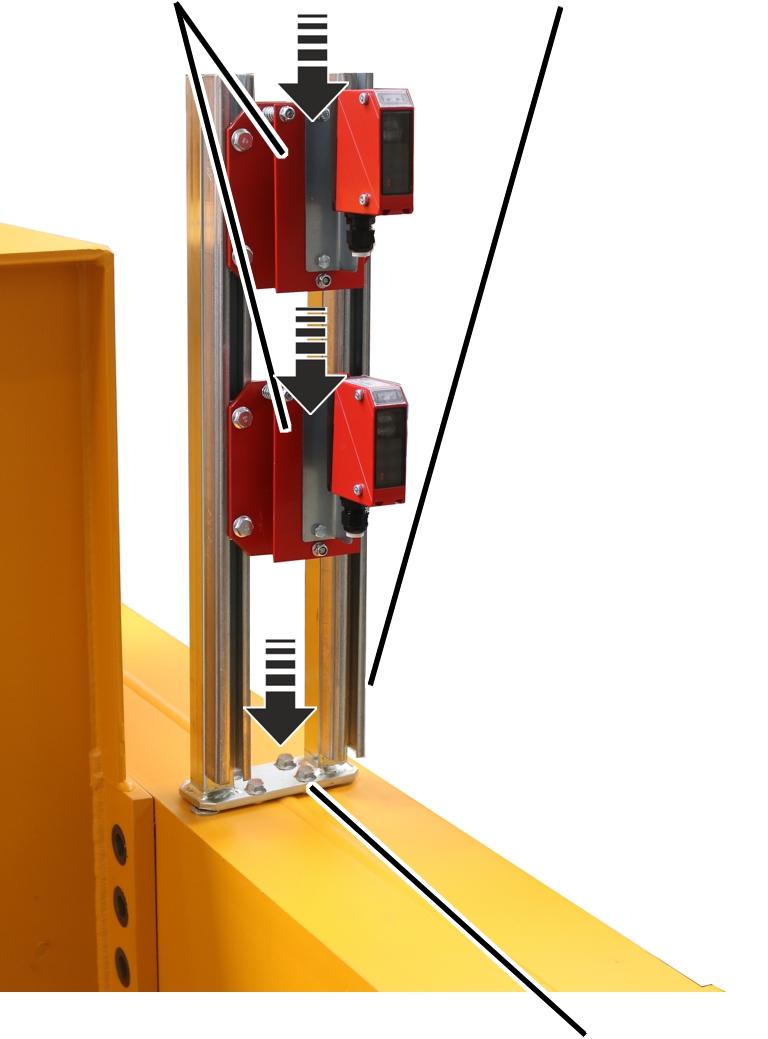
- Posizionare la barra di supporto per barriere fotoelettriche sui fori sulla trave laterale.
- Fissare la barra di supporto per barriere fotoelettriche con viti dentellate M8x20.
- Inserire le barriere fotoelettriche nelle barre di supporto.
- Serrare saldamente le barriere fotoelettriche.
- Posare i cavi di allacciamento delle barriere fotoelettriche fino al quadro elettrico della gru e fissarli con fascette serracavo.
Regolazione delle barriere elettriche
LED verde: tensione di esercizioLED giallo (solo sul ricevitore): contatto visivo con trasmettitore presente
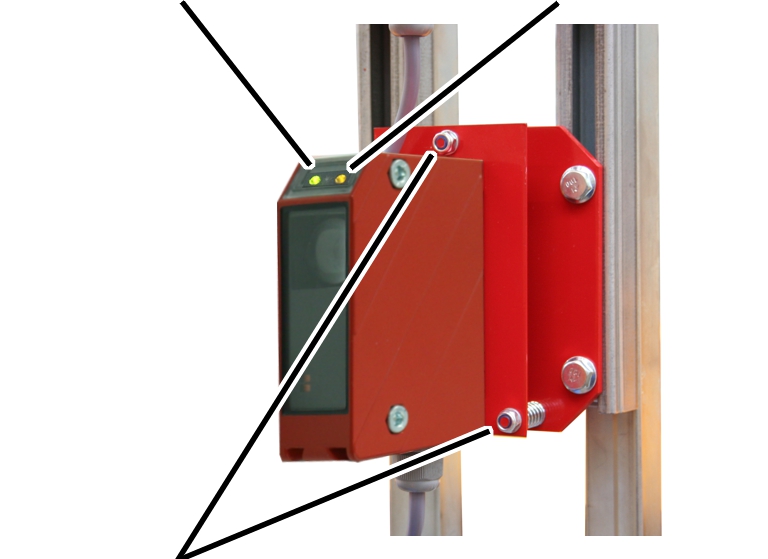
- Regolare le due barriere fotoelettriche sulla gru e sulla seconda gru con i dadi autobloccanti in modo che si trovino esattamente l'una sull'altra. Il LED giallo sul ricevitore deve accendersi.
- LED verde (su trasmettitore e ricevitore): è presente tensione di esercizio.
- LED giallo (solo sul ricevitore): contatto visivo con trasmettitore presente.
- Non appena è possibile traslare la gru: percorrere con gru e seconda gru l'intera via di corsa per diverse distanze e controllare se le barriere fotoelettriche sono regolate correttamente (il LED giallo sul ricevitore (contatto visivo presente) deve rimanere accesso nell'intera area di traslazione). Se necessario, regolare nuovamente le barriere fotoelettriche.
Le differenze nella posizione della via di corsa potrebbero causare differenze nell'orientamento delle barriere fotoelettriche.
Montaggio dell'antenna con base magnetica per il modulo di radiotrasmissione dei dati
Nel servizio tandem i comandi ABUControl di entrambe le gru sono collegati tra loro senza fili tramite modulo di radiotrasmissione dei dati e trasferiscono l'uno all'altro le informazioni sugli stati di funzionamento.
Le antenne con base magnetica dei moduli di radiotrasmissione dei dati devono essere posizionate sui carrelli tenendo conto delle condizioni del capannone.
Sulle gru con regolazione in tandem:
Le antenne con base magnetica dei moduli di radiotrasmissione dei dati sono collegate, i cavi di allacciamento sono stati posati e fatti uscire dal quadro elettrico oppure sono stati predisposti per questa operazione.
Telaio del carrelloAntenna con base magnetica
- Montare le antenne con base magnetica ai due carrelli in modo che tra le due ci sia contatto visivo.
- A seconda del modello di gru e di carrello, dell'altezza della trave principale e delle condizioni del capannone è possibile montare l'antenna con base magnetica, per esempio, sul telaio del carrello oppure sulla trave del carrello di traslazione sull'altro lato del telaio del carrello, in modo che sia rivolta verso la gru in tandem. Il cavo di allacciamento dell'antenna con base magnetica è sufficientemente lungo e può essere posato nei canali di installazione disponibili.
- Se necessario, far uscire il cavo di allacciamento dell'antenna con base magnetica dal quadro elettrico. Vedere "Inserimento dei cavi di allacciamento nella scatola con flangia".
- Montare l'antenna con base magnetica in modo che non resti impigliata da nessuna parte durante la traslazione gru e la traslazione del carrello.
Montaggio e collegamento dell'inclinometro
In presenza della funzione guida gancio di carico/centraggio verticale gancio di carico (opzionale), la deviazione della fune viene misurata attraverso un inclinometro.
In primo luogo è necessario montare l'inclinometro ed eseguire una corsa di calibrazione, in occasione della quale viene salvato l'azzeramento della fune. Vedere "Calibrazione dell'inclinometro". Successivamente, in KranOS deve essere indicato l'orientamento dell'inclinometro.
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "SERVICE" (livello di accesso utente [2]).
Preparazione del seguitore dell'angolo della fune
Solo per inclinometro per paranco a fune D con tiri di fune 4/2 o 8/2 e per paranco a fune Z
Con un paranco a fune modello D con tiri di fune 4/2 o 8/2 o con un paranco a fune modello Z viene montato un seguitore dell'angolo della fune in più parti, che viene fissato attorno alla fune. Sul seguitore dell'angolo della fune è montato l'inclinometro, che misura l'angolo di inclinazione della fune. La fune può scorrere attraverso il seguitore dell'angolo della fune. Per poter fissare il seguitore dell'angolo della fune attorno alla fune, il seguitore dell'angolo della fune deve essere prima di tutto disassemblato, in modo che le due metà possano essere rimontate attorno alla fune.
Se il paranco a fune viene smontato dalla gru, trasportato con una gru o un carrello elevatore o montato su un autocarro, il seguitore dell'angolo della fune deve essere smontato in modo che non subisca danni.
- Sfilare le spine cilindriche (2x).
- Allentare le viti con testa a lente K4x17 (2x).
- Disassemblare i supporti a semicerchio del seguitore dell'angolo della fune.
Montaggio dell'inclinometro
Solo per paranco a fune con traversa punto di ancoraggio
Per i paranchi a fune con una traversa punto di ancoraggio, l'inclinometro è fissato con un dispositivo di serraggio al capofisso.
PiastraCapofisso
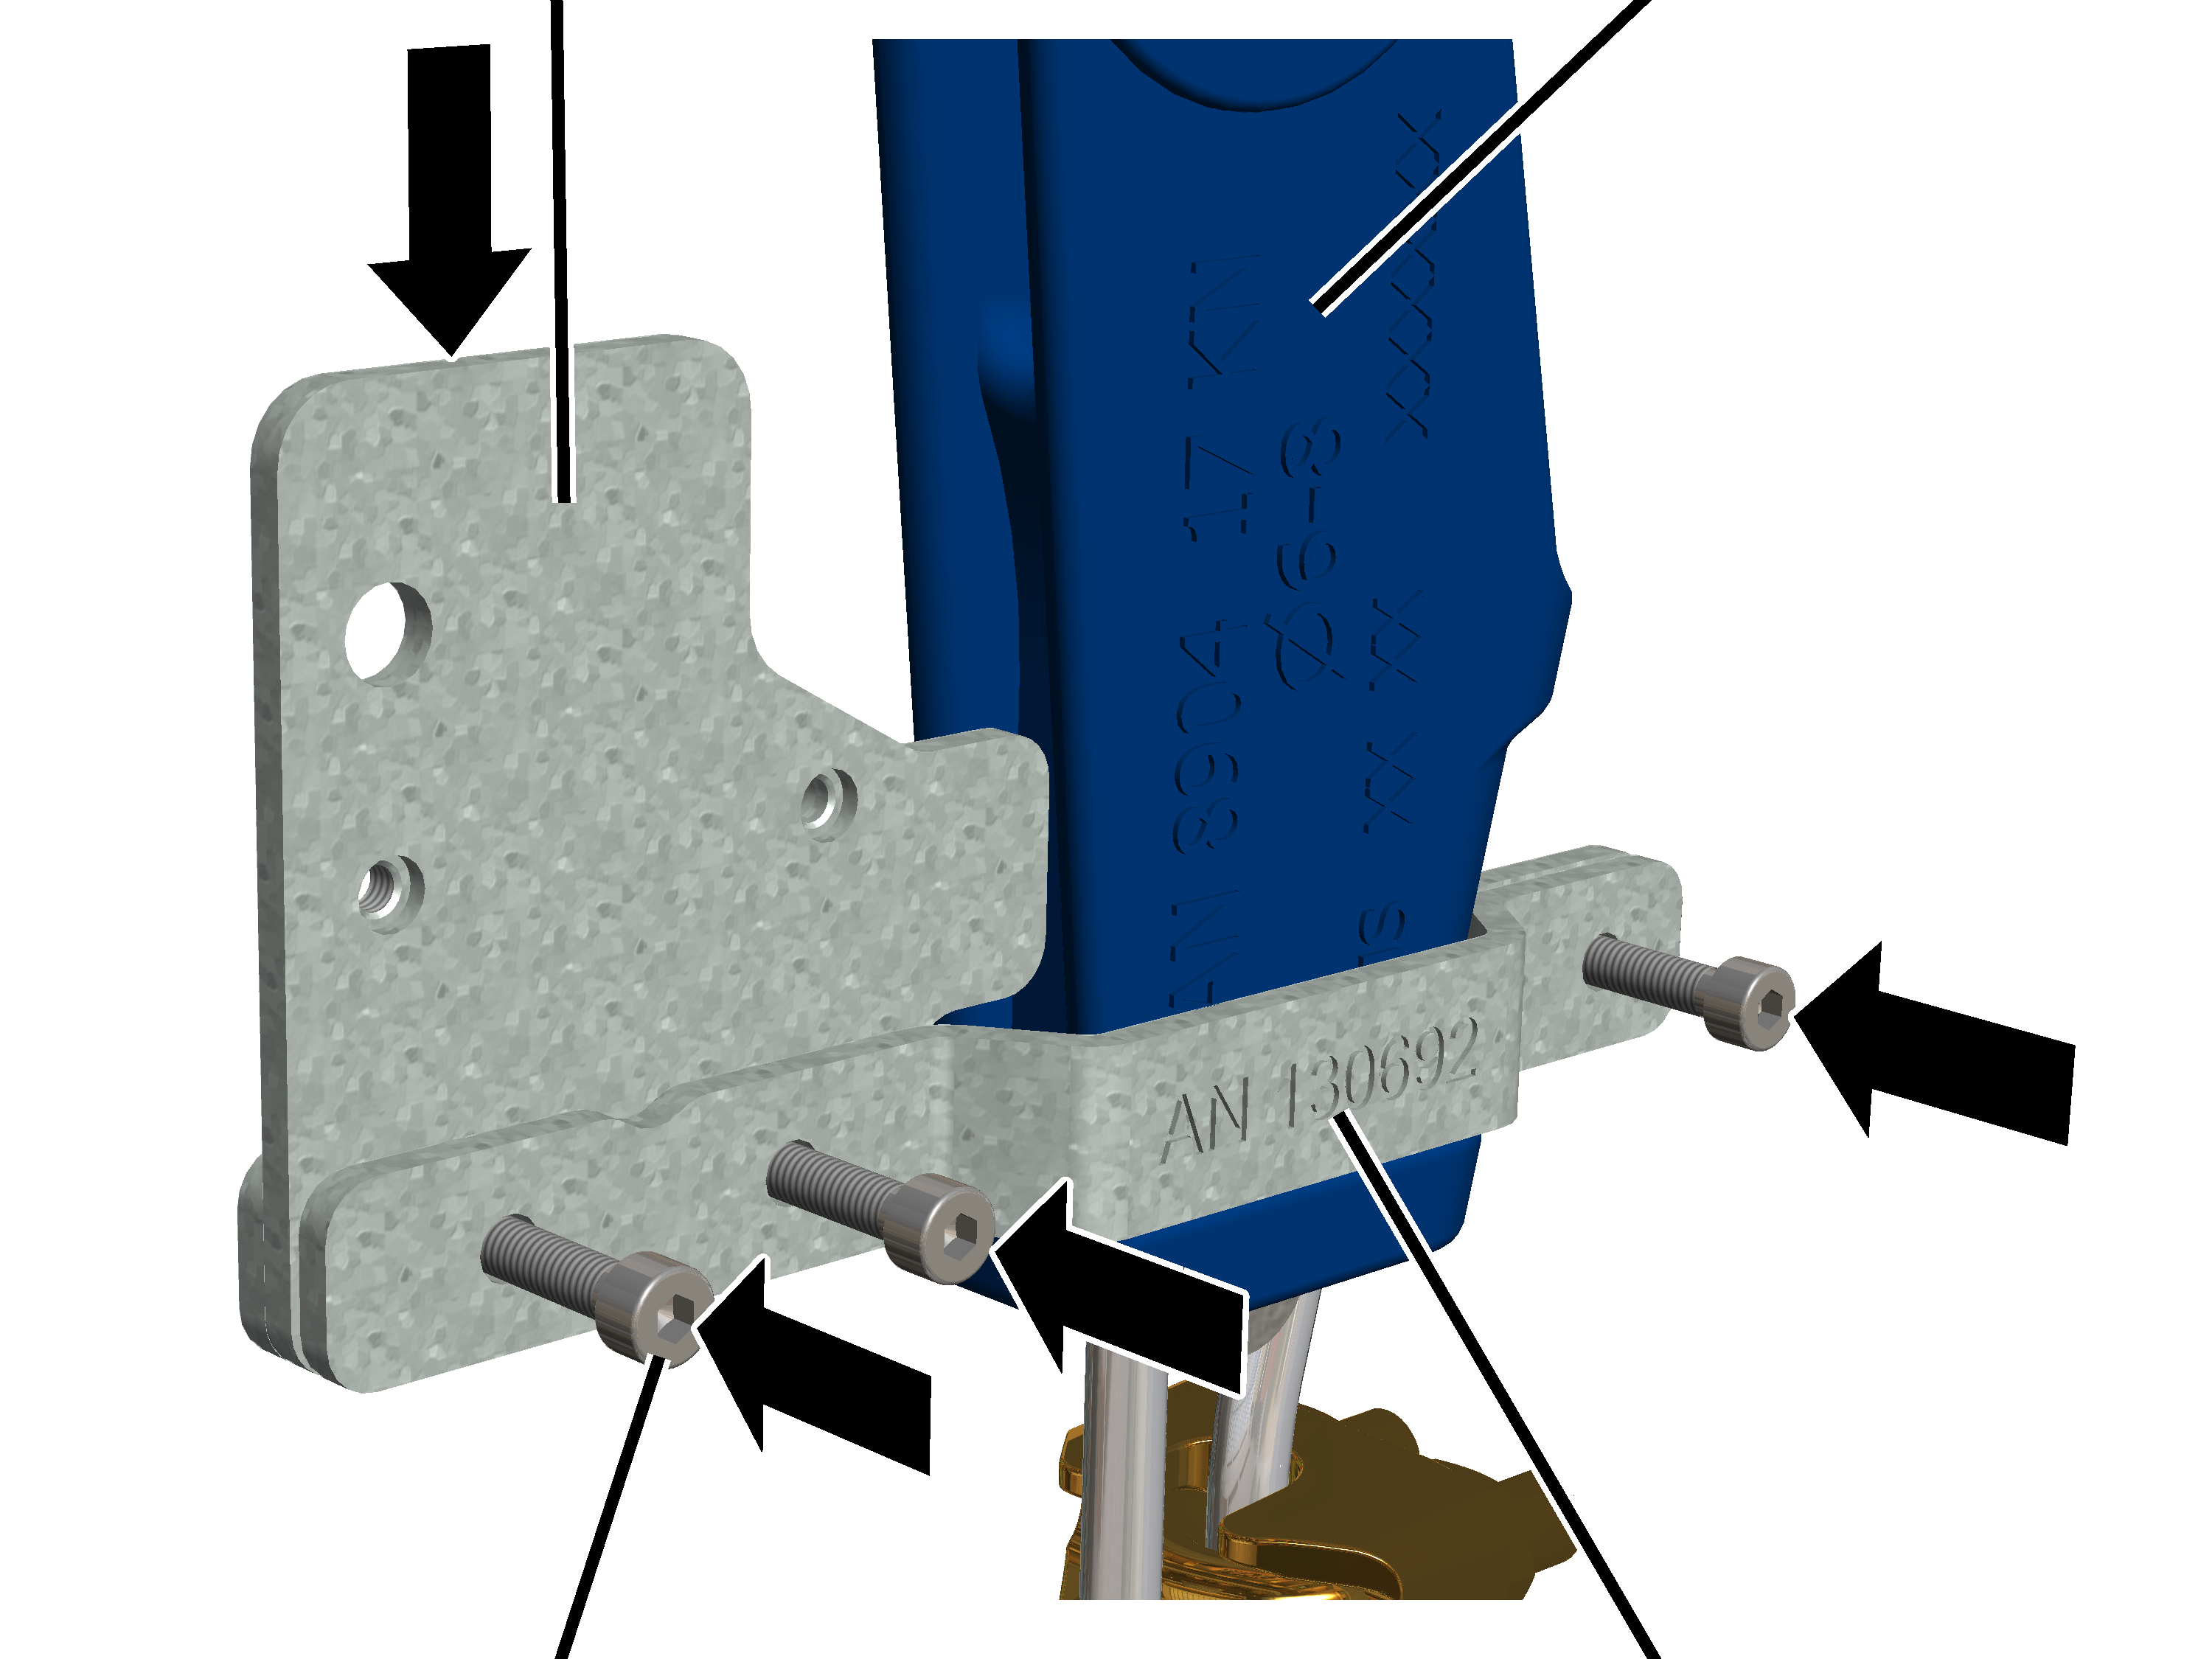
- Serrare supporto, piastra e contro-supporto con le viti cilindriche M4x16 (3x) attorno al capofisso.
- Avvitare le viti cilindriche M4x16 (3x) nei dadi a pressione del contro-supporto. 5 Nm.
Dadi a pressioneInclinometro
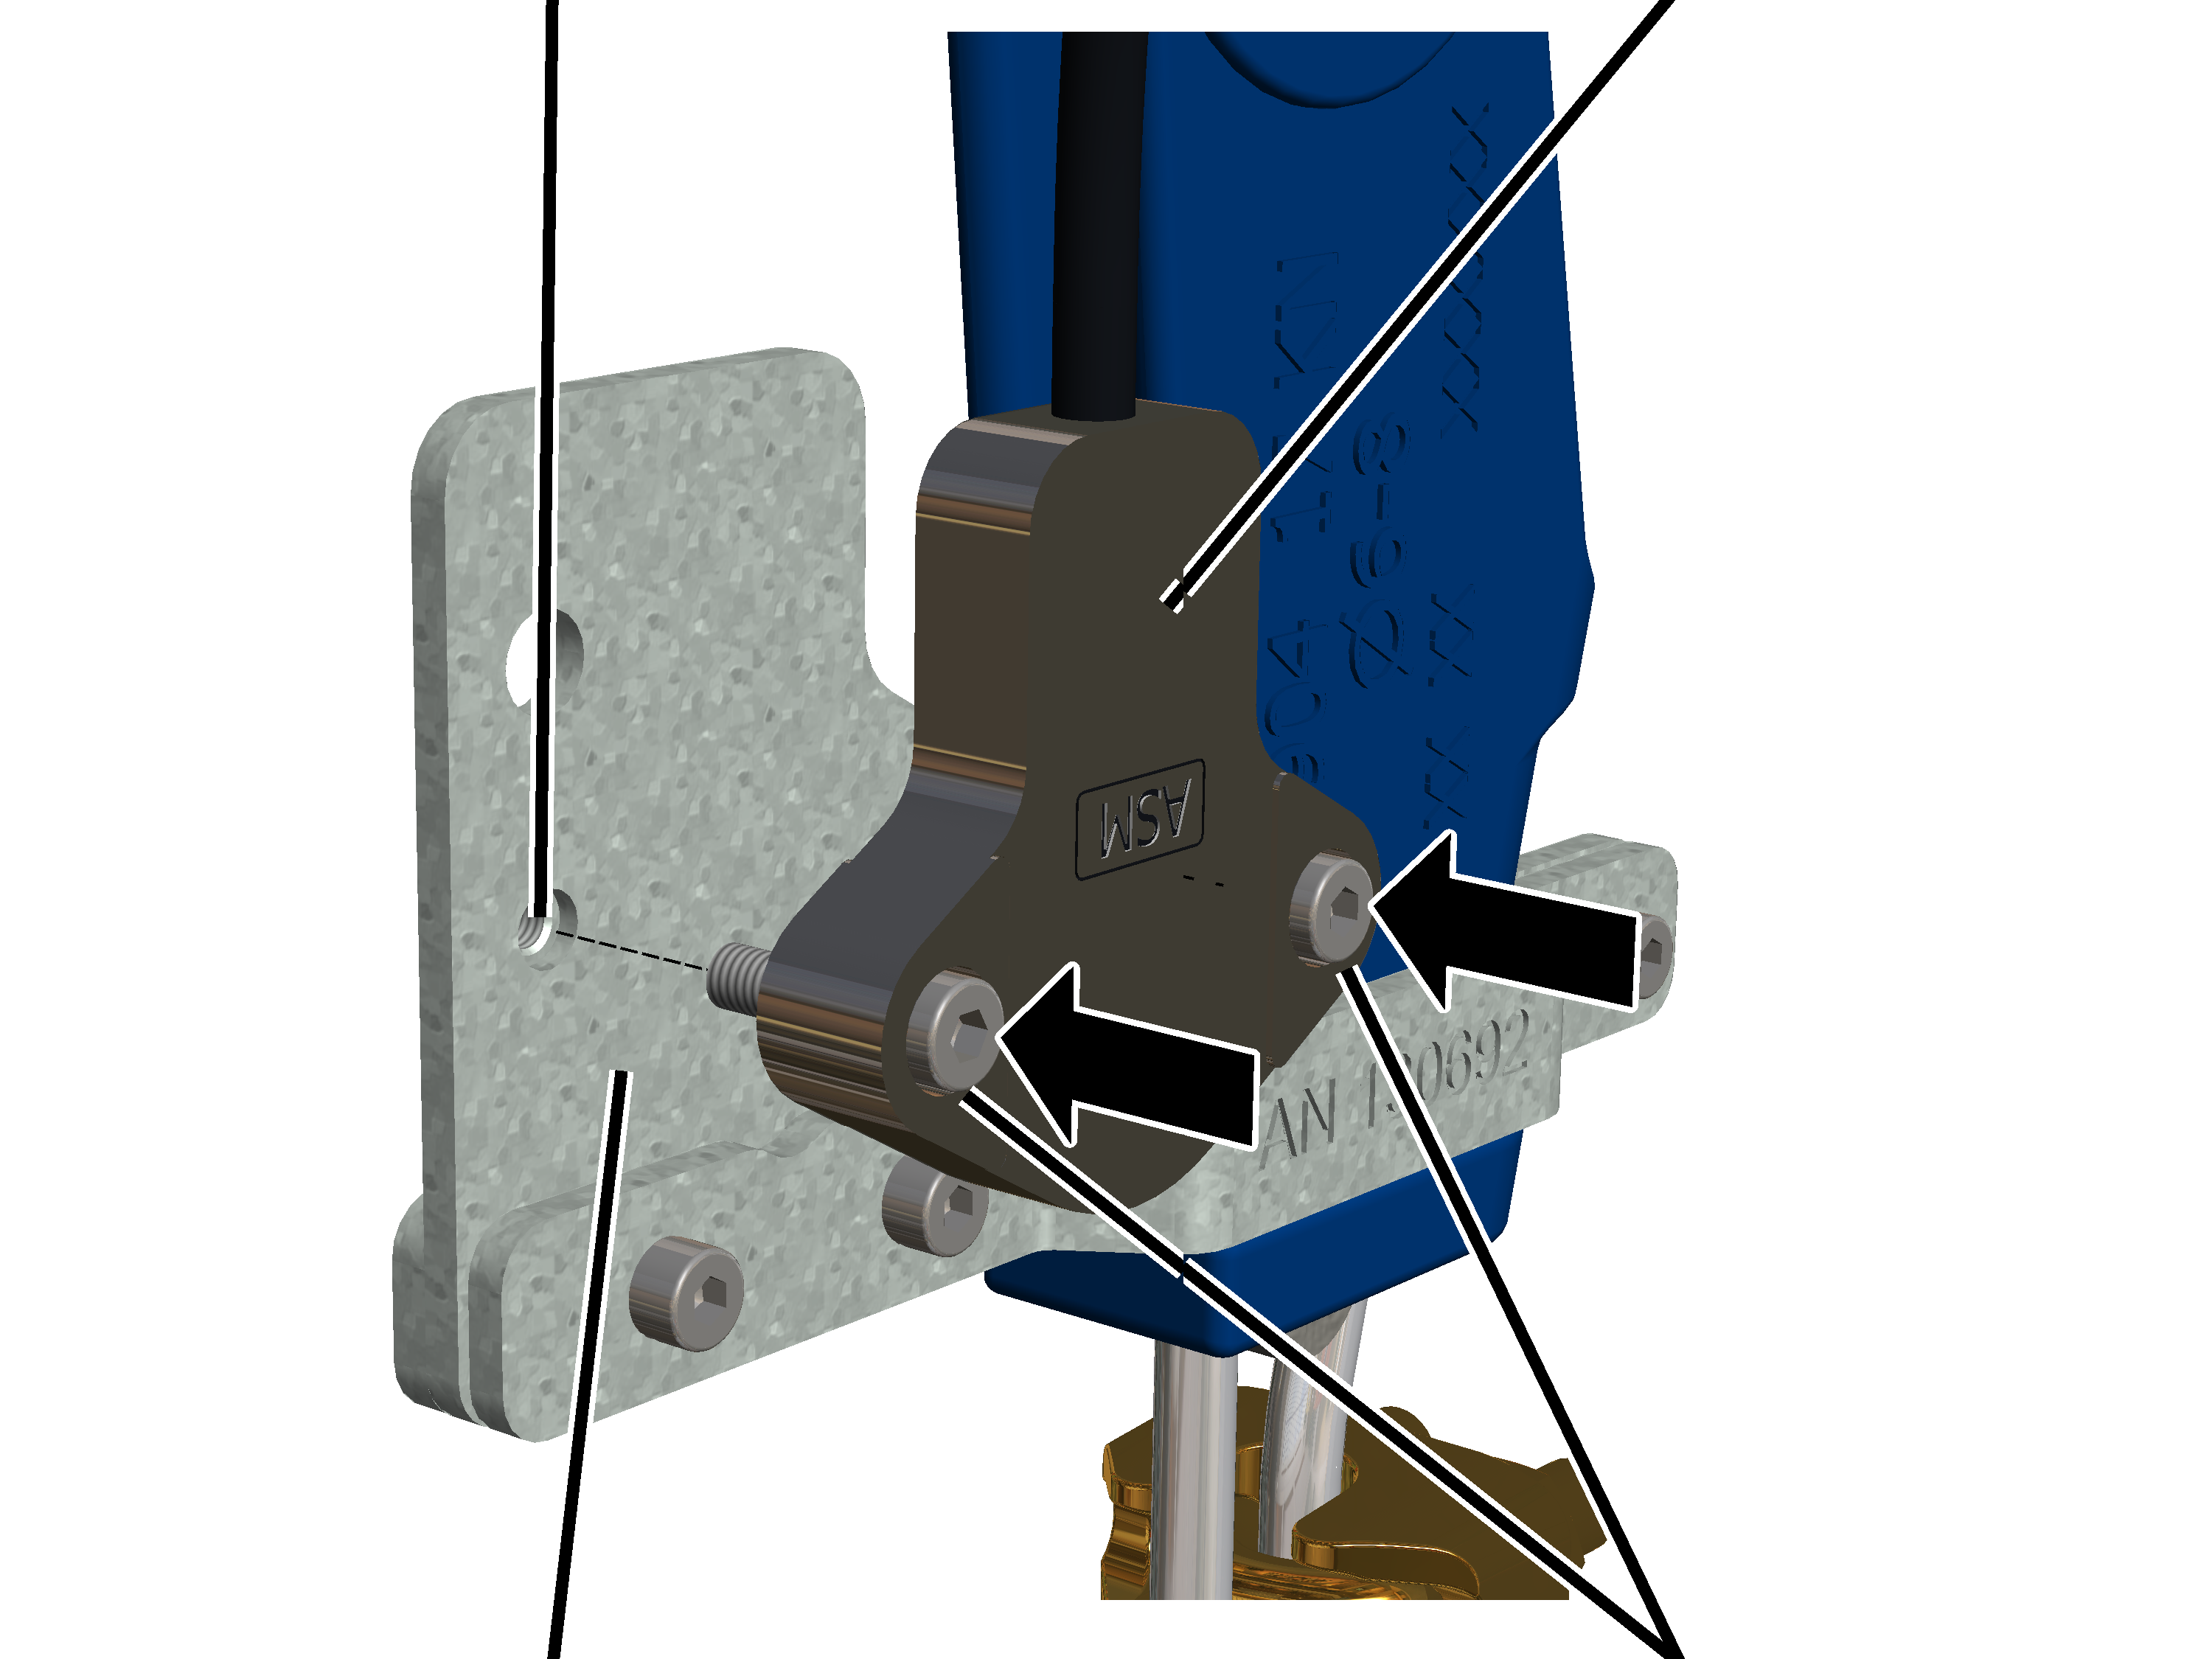
- Fissare l'inclinometro alla piastra con le viti cilindriche M4x16 (2x). 5 Nm.
Sulla parte posteriore della piastra si trovano i dadi a pressione, nei quali vengono avvitate le viti cilindriche.
Solo per paranco a fune D con tiri di fune 4/2 o 8/2 e per GM 5000
Per il paranco a fune D GM 5000 con tiri di fune 4/2 o 8/2 la piastra di saldatura è saldata dall'interno alla piastra laterale del supporto per la traversa della puleggia di rinvio, alla quale è fissato il seguitore dell'angolo della fune.
Vite dentellata M6x12Piastra di saldatura
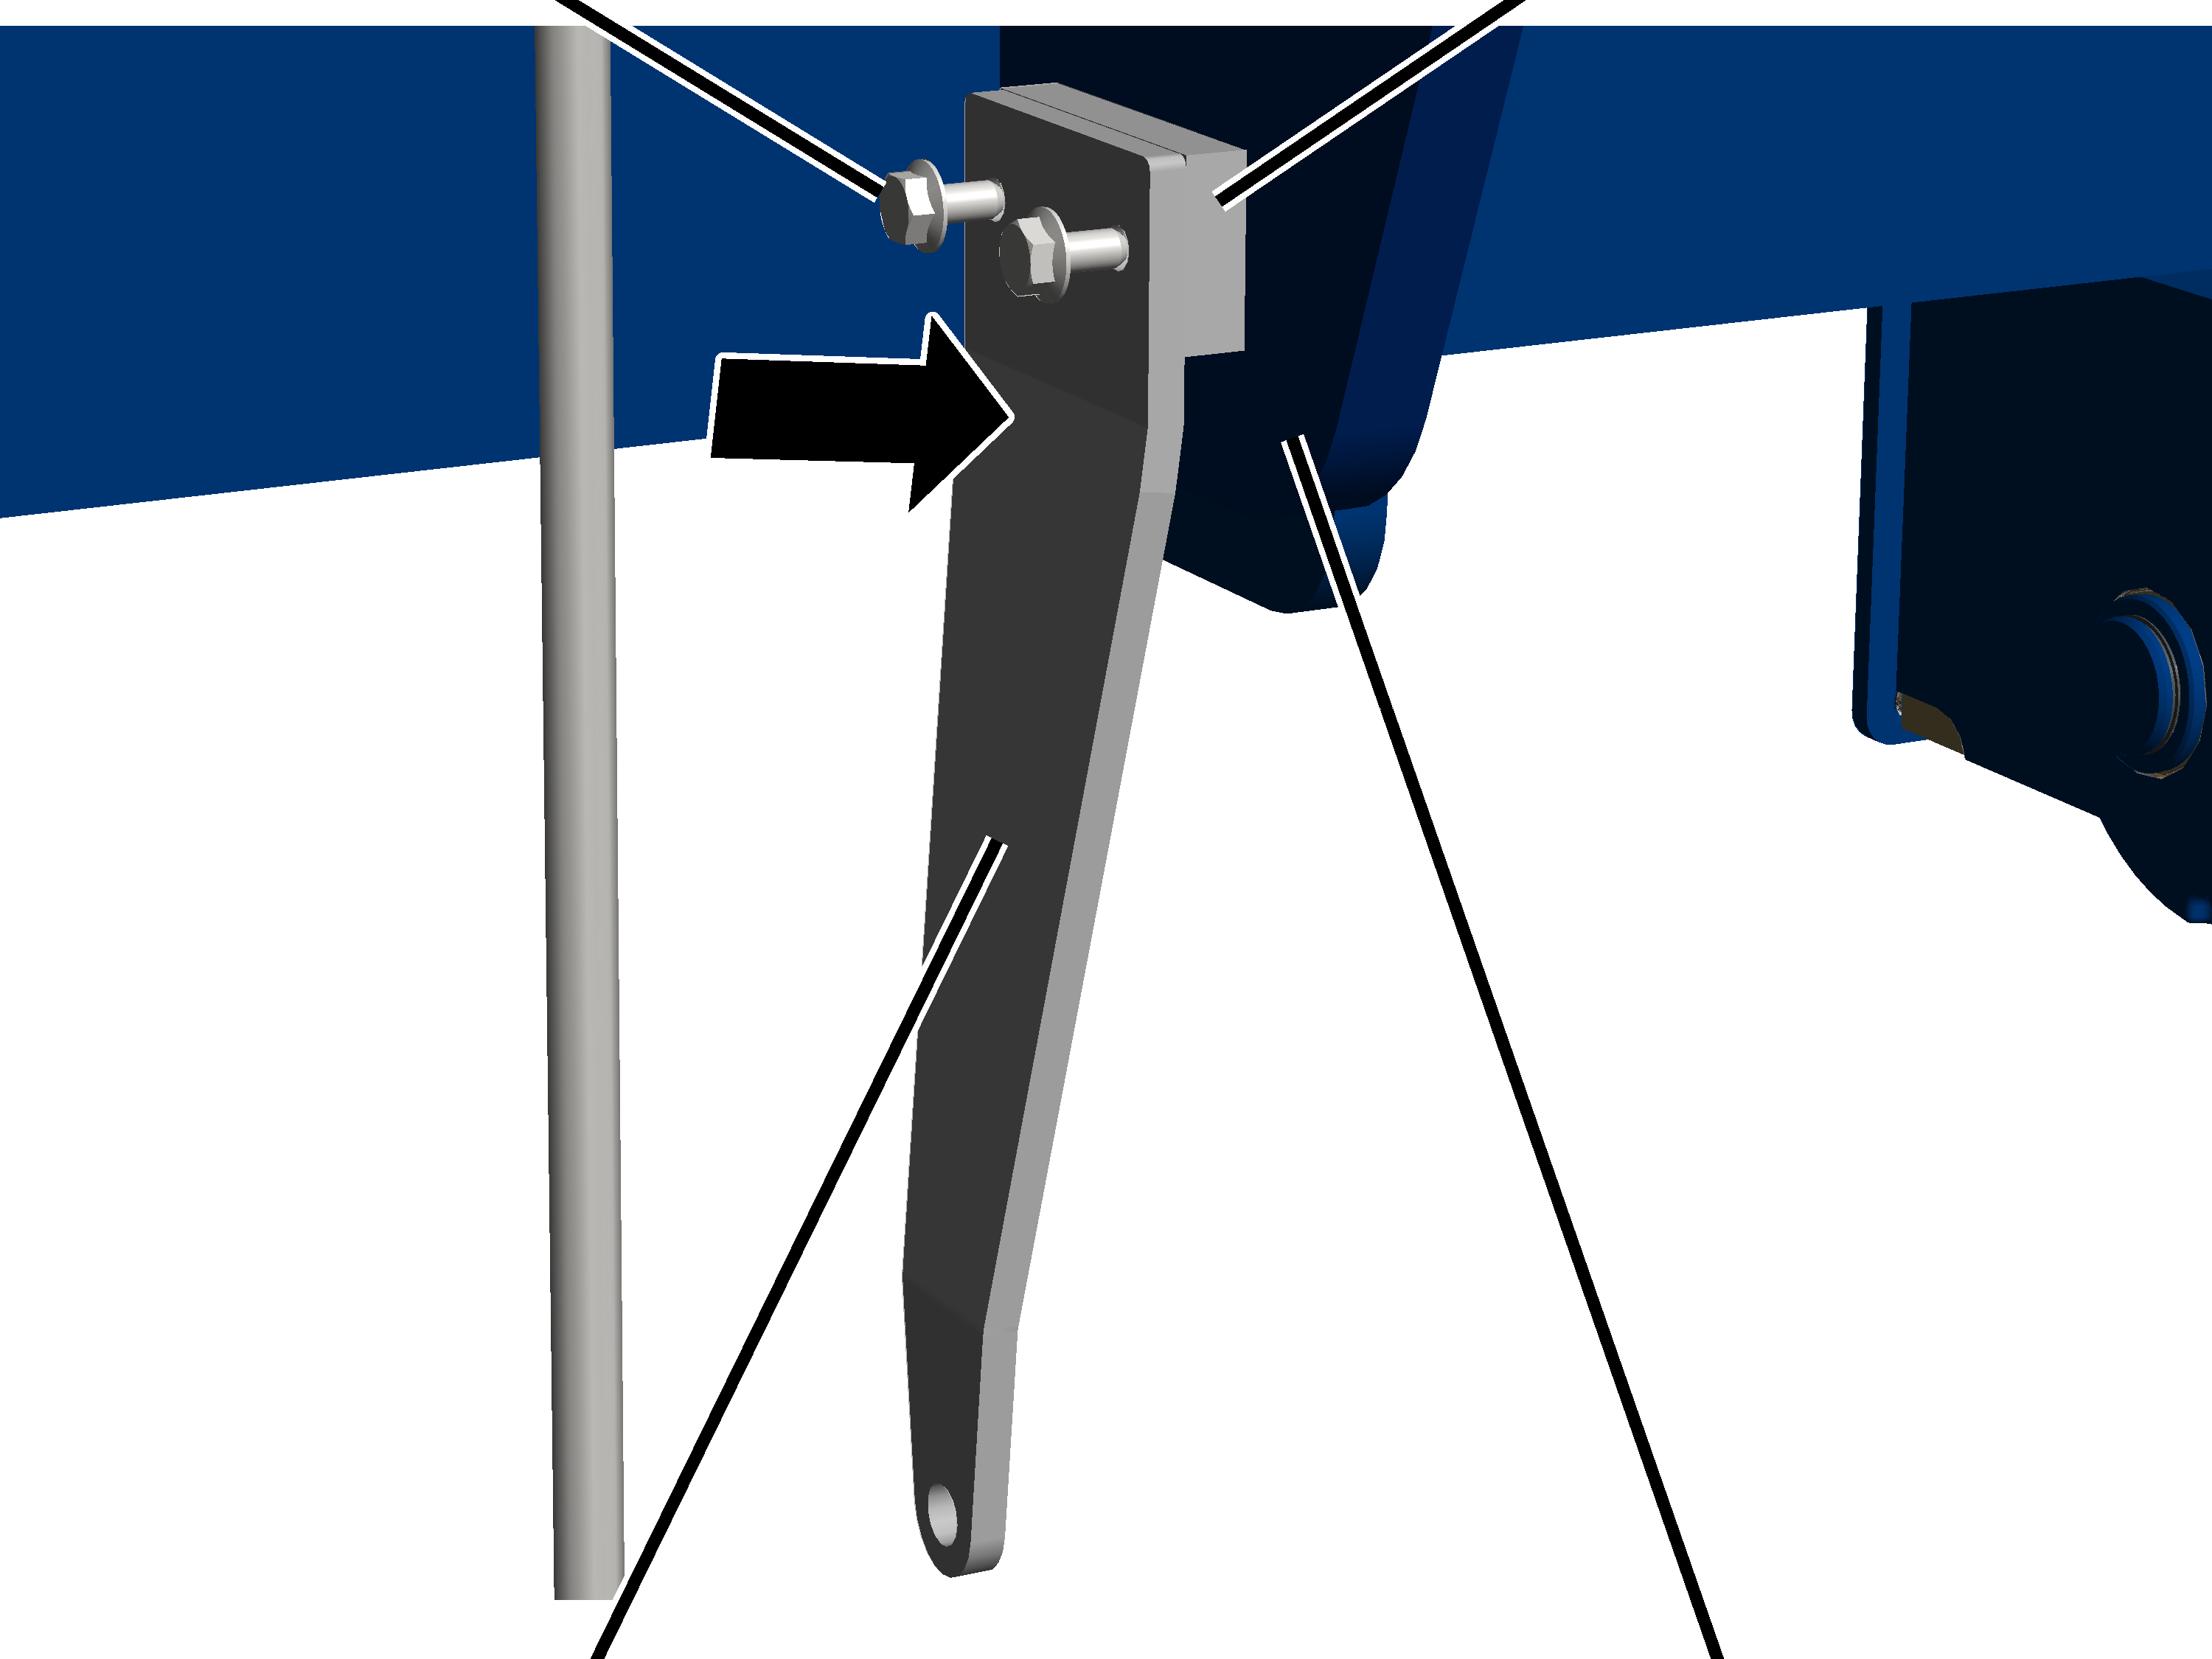
- Fissare il supporto con le viti dentellate M6x12 (2x) alla piastra di saldatura sul lato interno della piastra laterale. 19 Nm.
Vite a testa esagonale M6x25Supporto
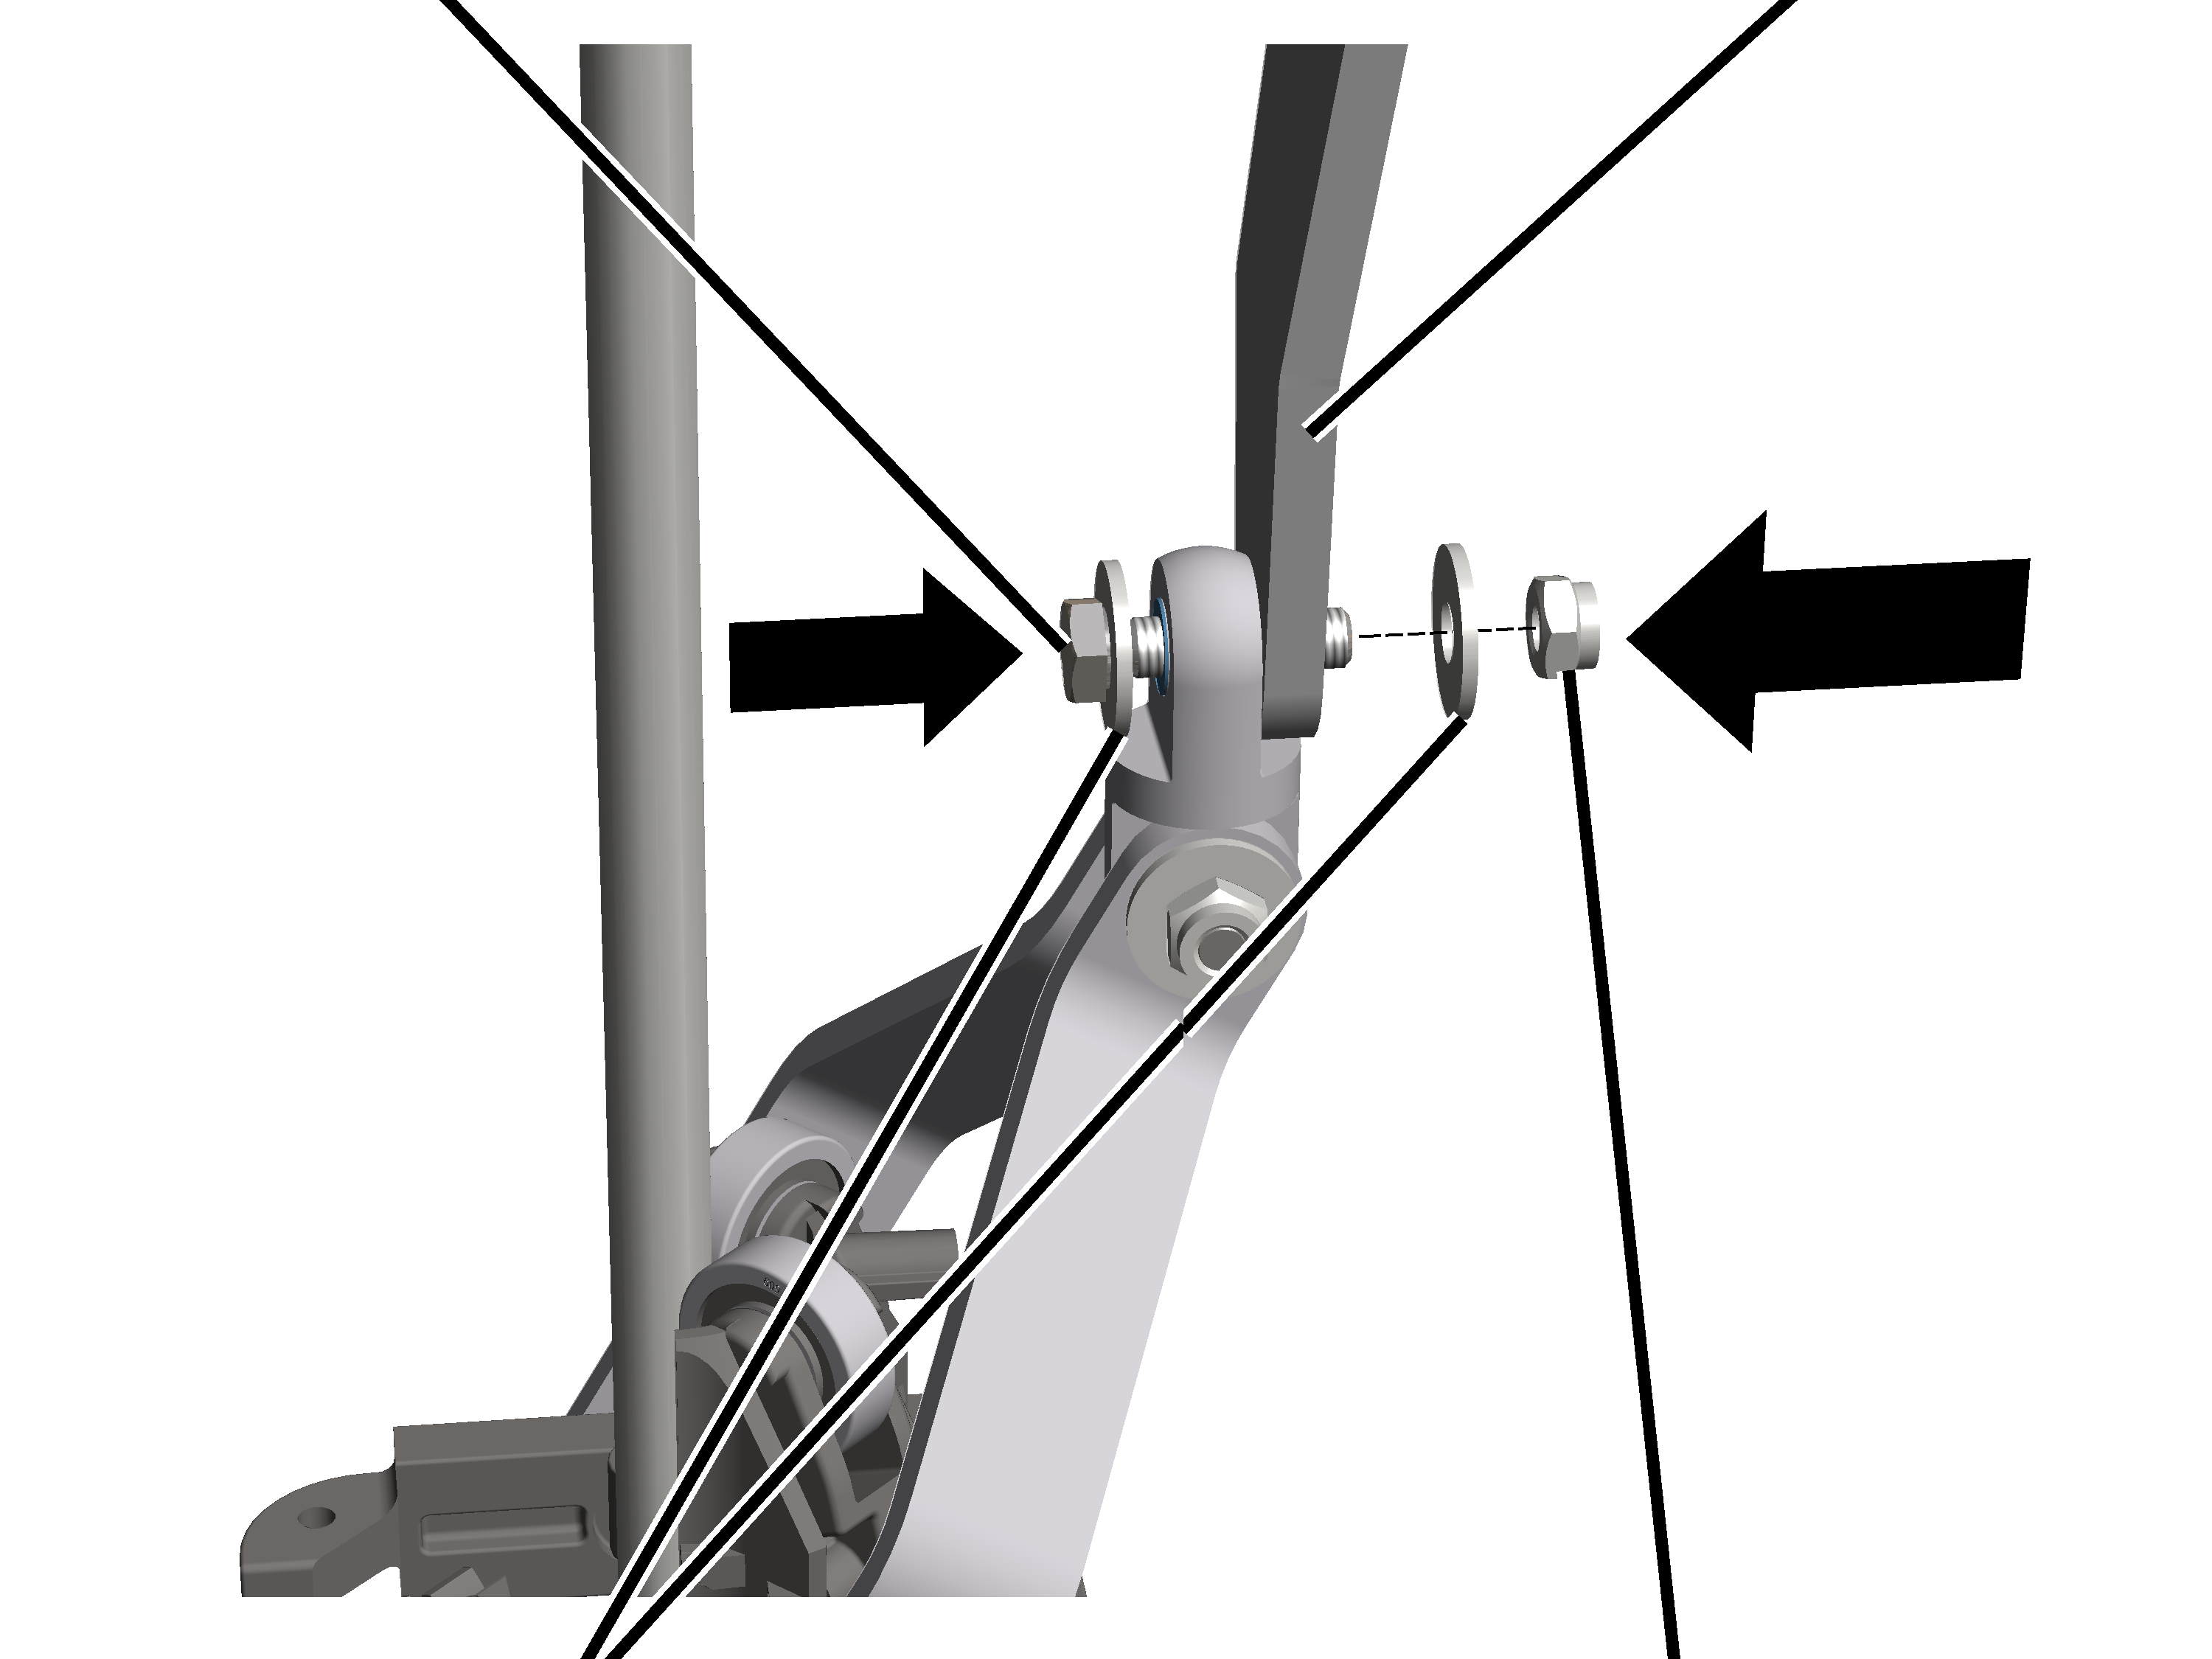
- Infilare la vite a testa esagonale M6x25 con rondella attraverso la sospensione a croce sul braccio di supporto e attraverso il supporto.
- Infilare il dado M6 con rondella sulla vite a testa esagonale M6x25 e serrare. 10 Nm.
Supporto a semicerchio con braccio di supporto
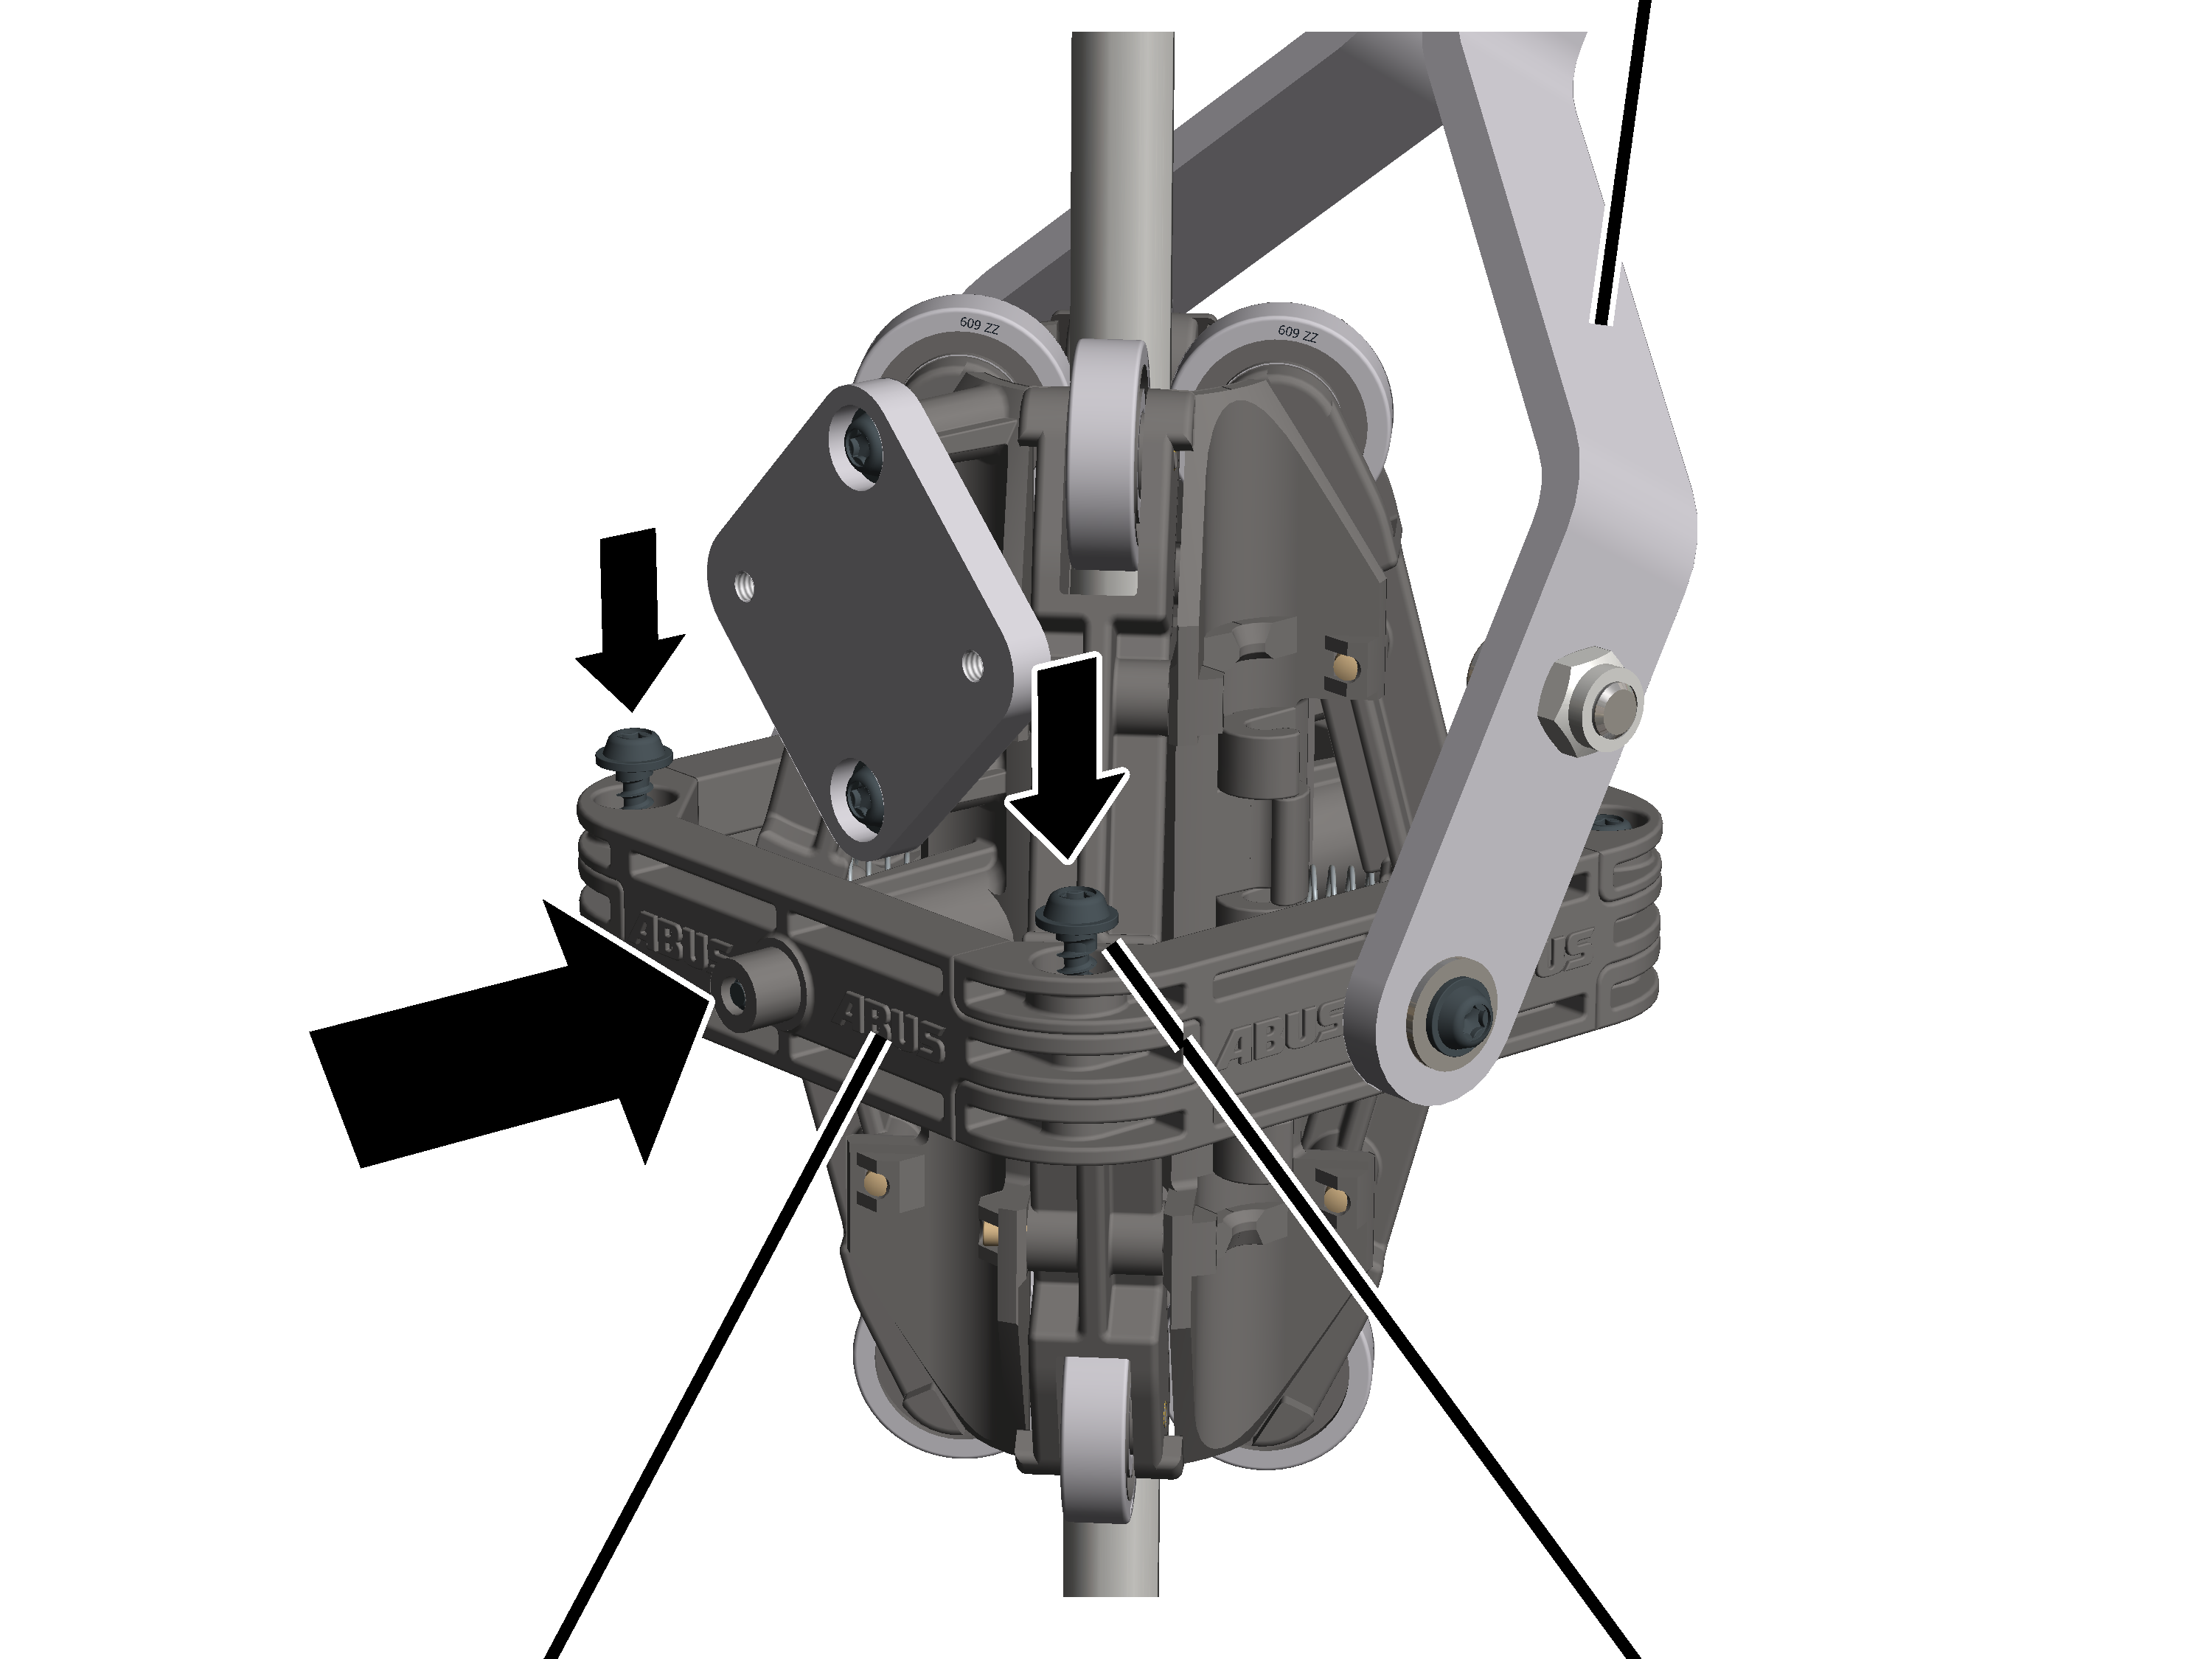
- Avvitare il supporto a semicerchio precedentemente allentato al supporto a semicerchio montato con braccio di supporto con le viti con testa a lente K4x17 (2x). 1 Nm.
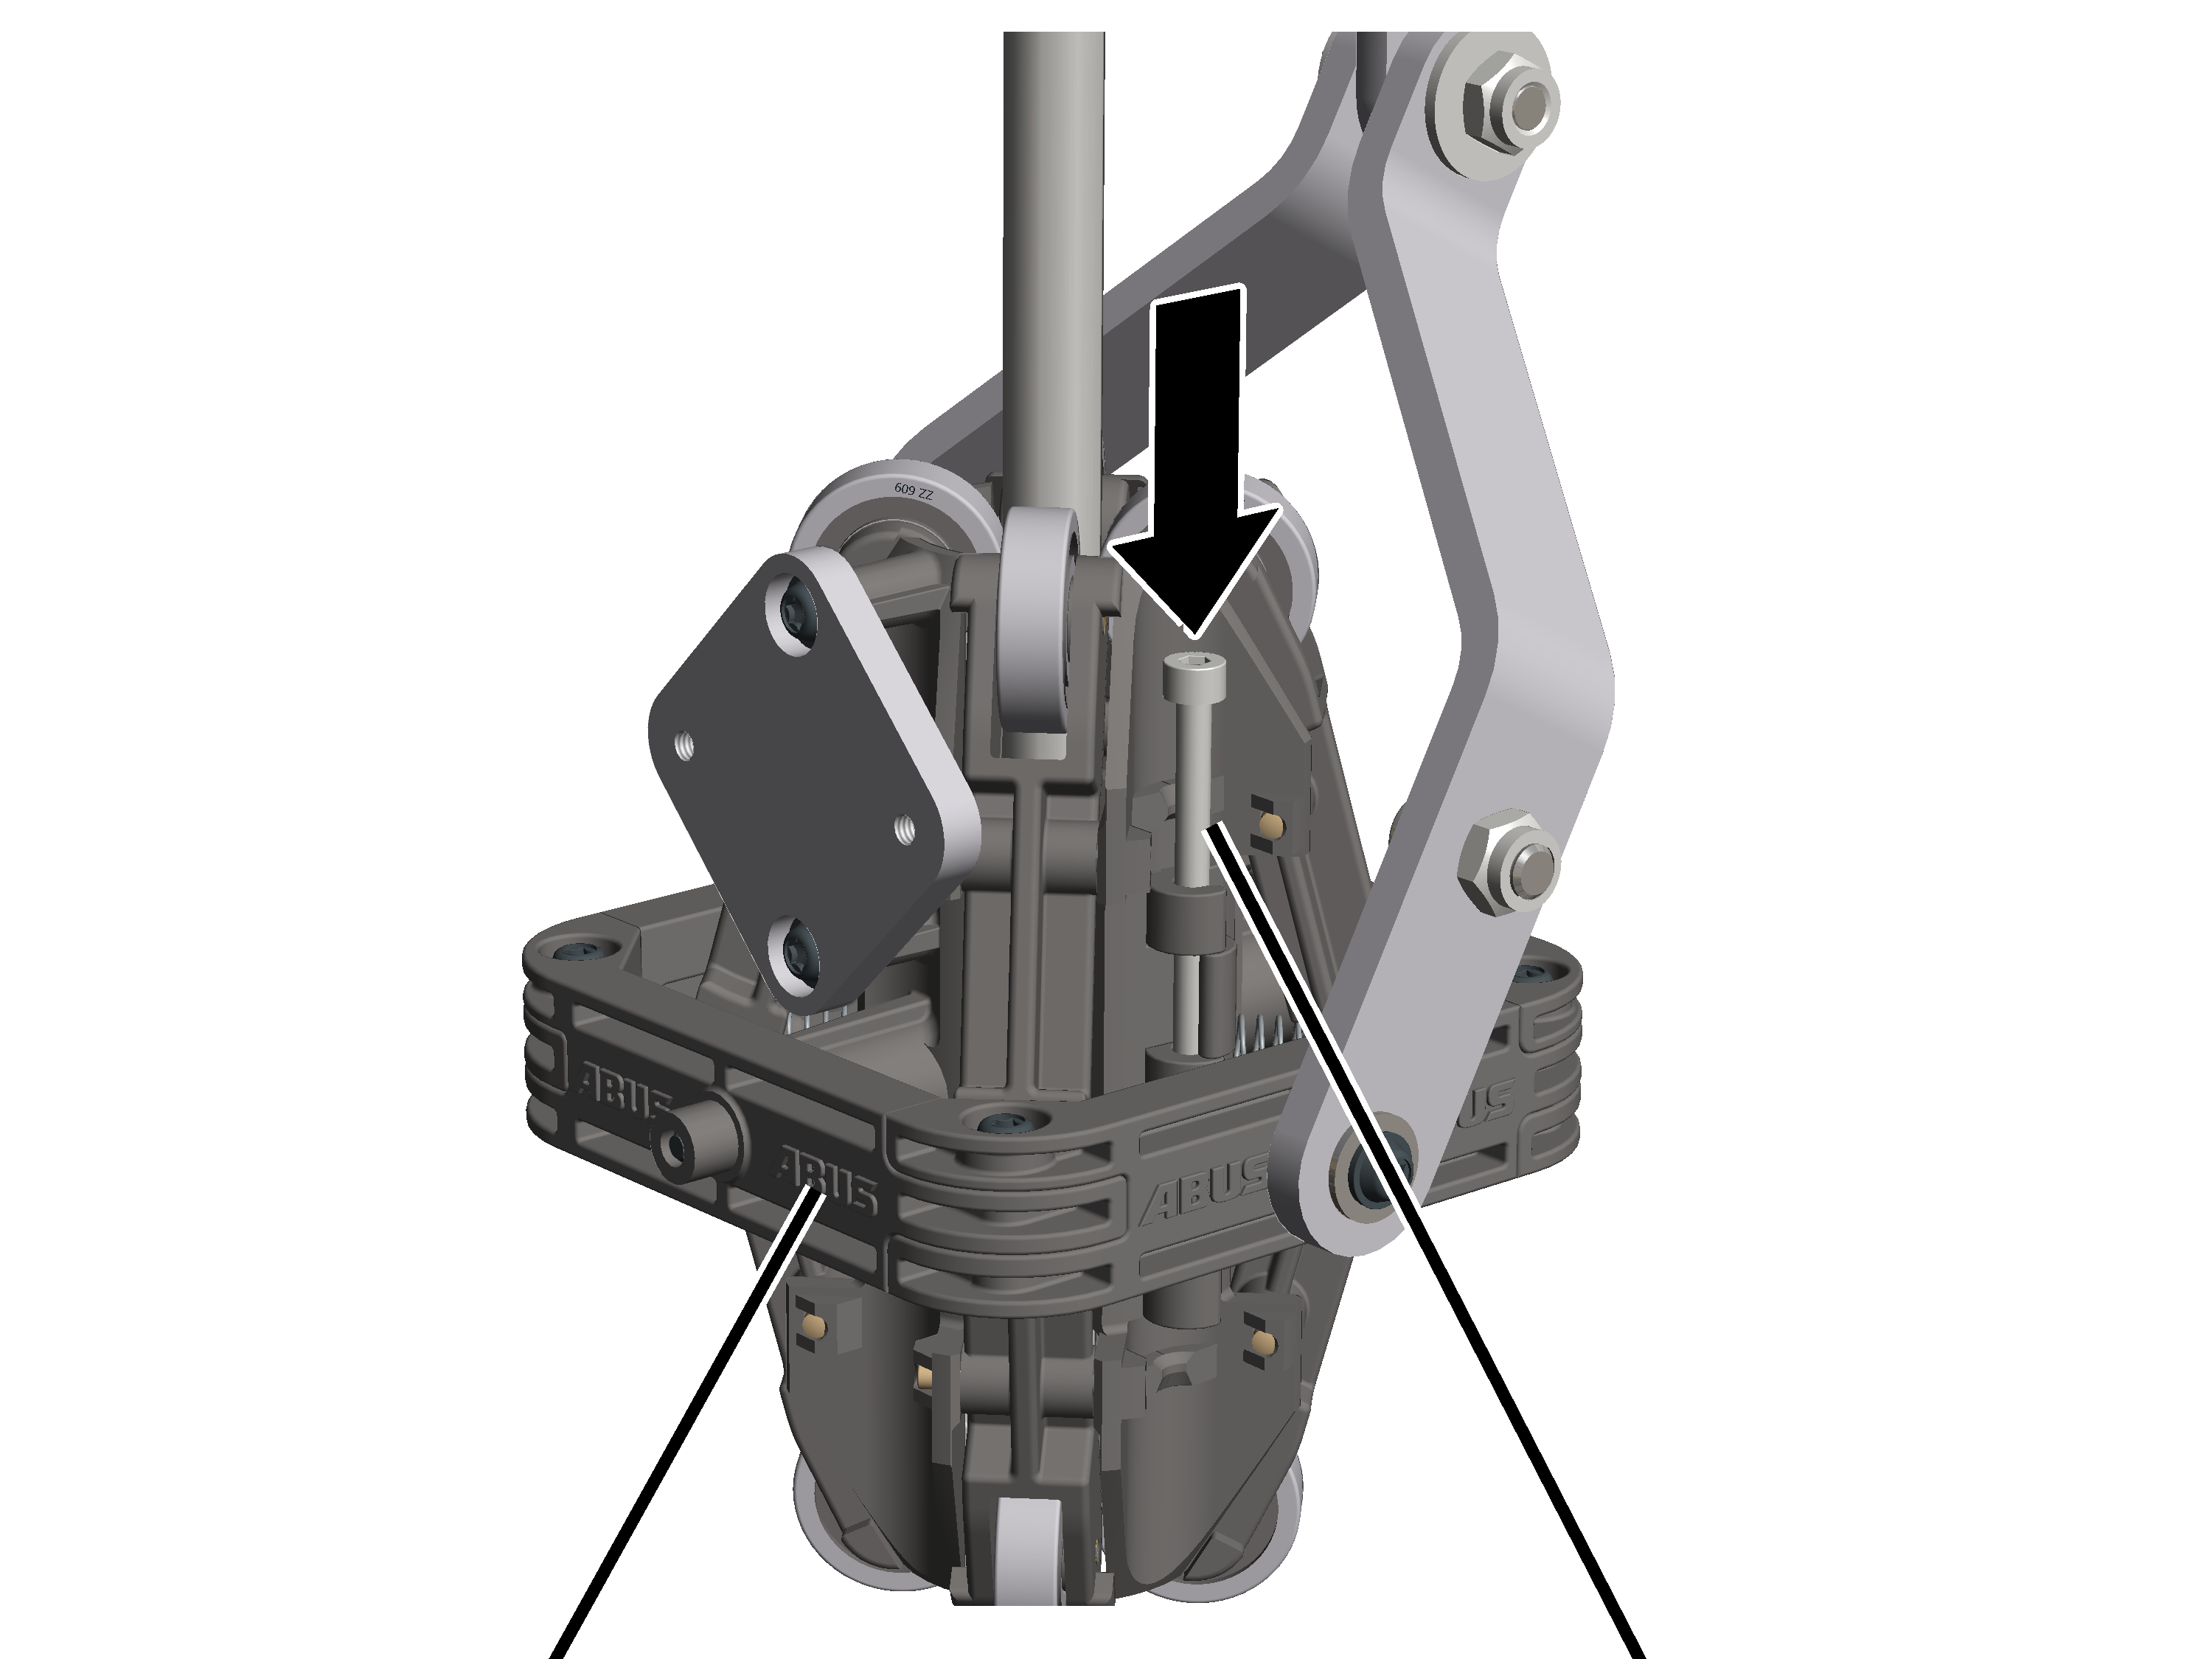
- Infilare le spine cilindriche (2x) fino all'arresto nel supporto a semicerchio sopra al bloccaggio.
InclinometroPiastra
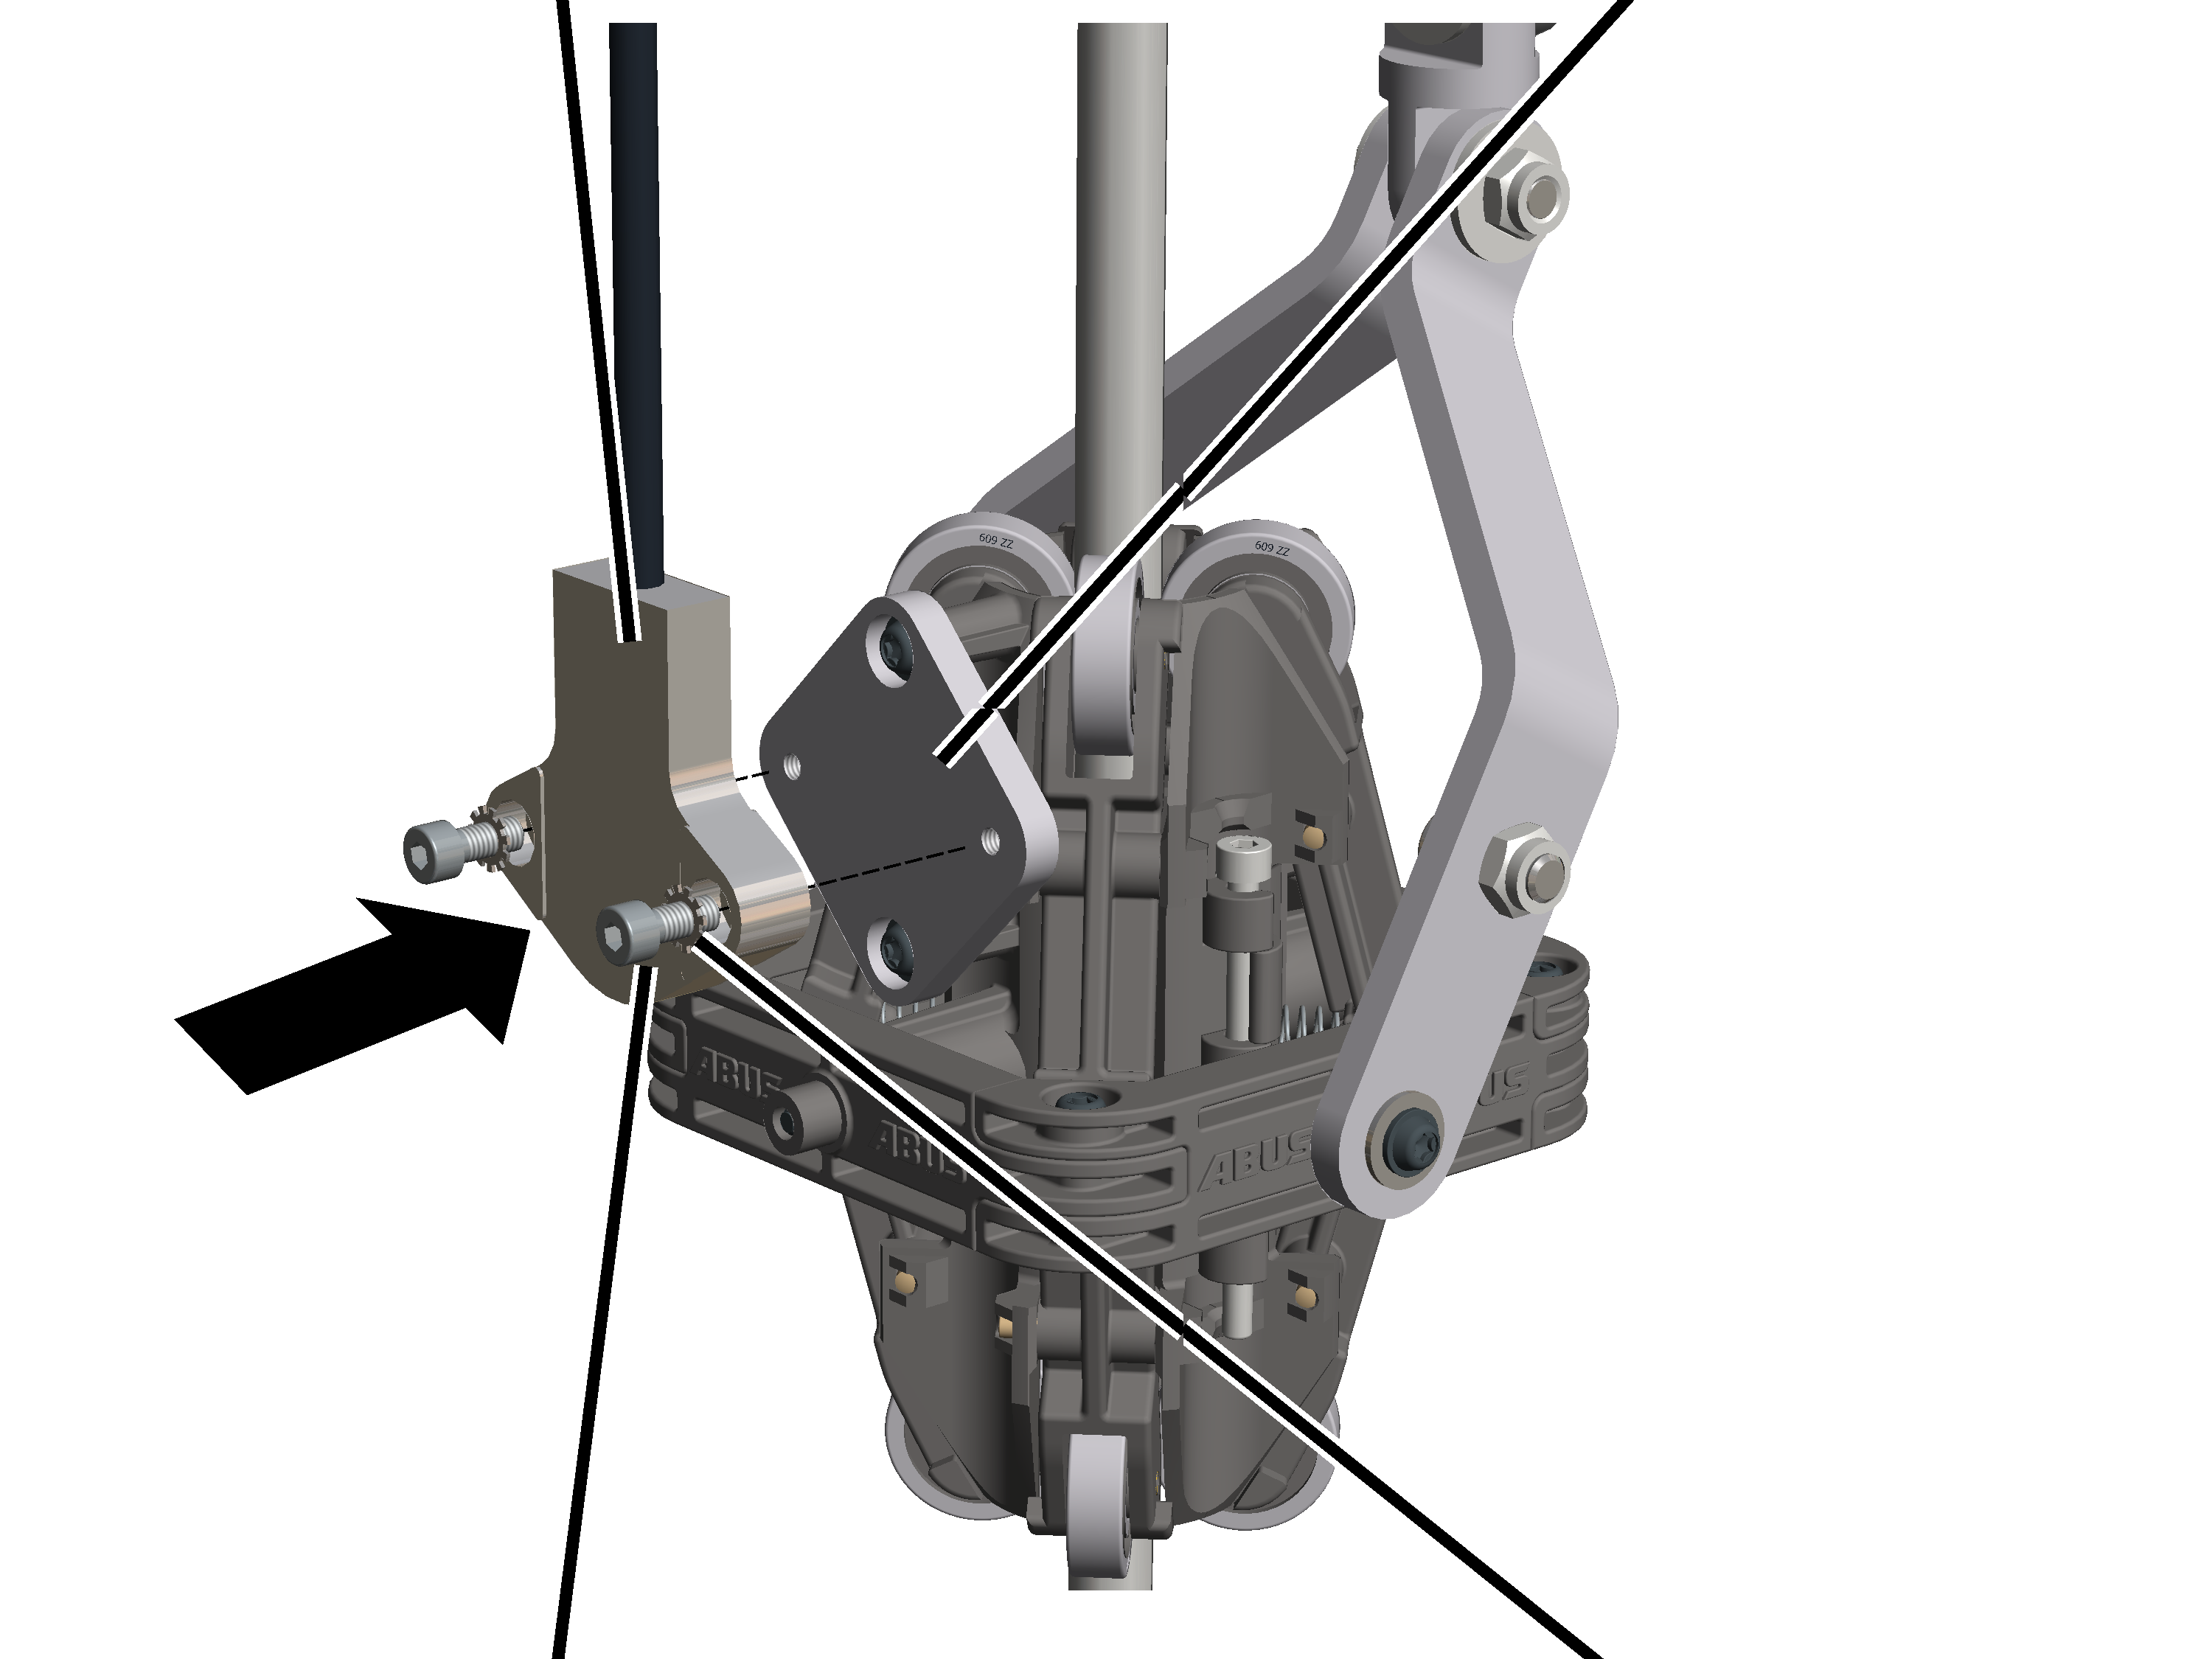
- Fissare l'inclinometro con le viti ad esagono incassato M4x12 (2x) e le rondelle di sicurezza (2x) alla piastra del seguitore dell'angolo della fune. 3 Nm.
Solo per paranco a fune D con tiri di fune 4/2 o 8/2 e per GM 7000
Per il paranco a fune modello D GM 7000 con tiri di fune 4/2 o 8/2 la piastra di saldatura è saldata dall'esterno alla piastra laterale del supporto per la traversa della puleggia di rinvio, alla quale è fissato il seguitore dell'angolo della fune.
Viti dentellate M6x12Piastra di saldatura
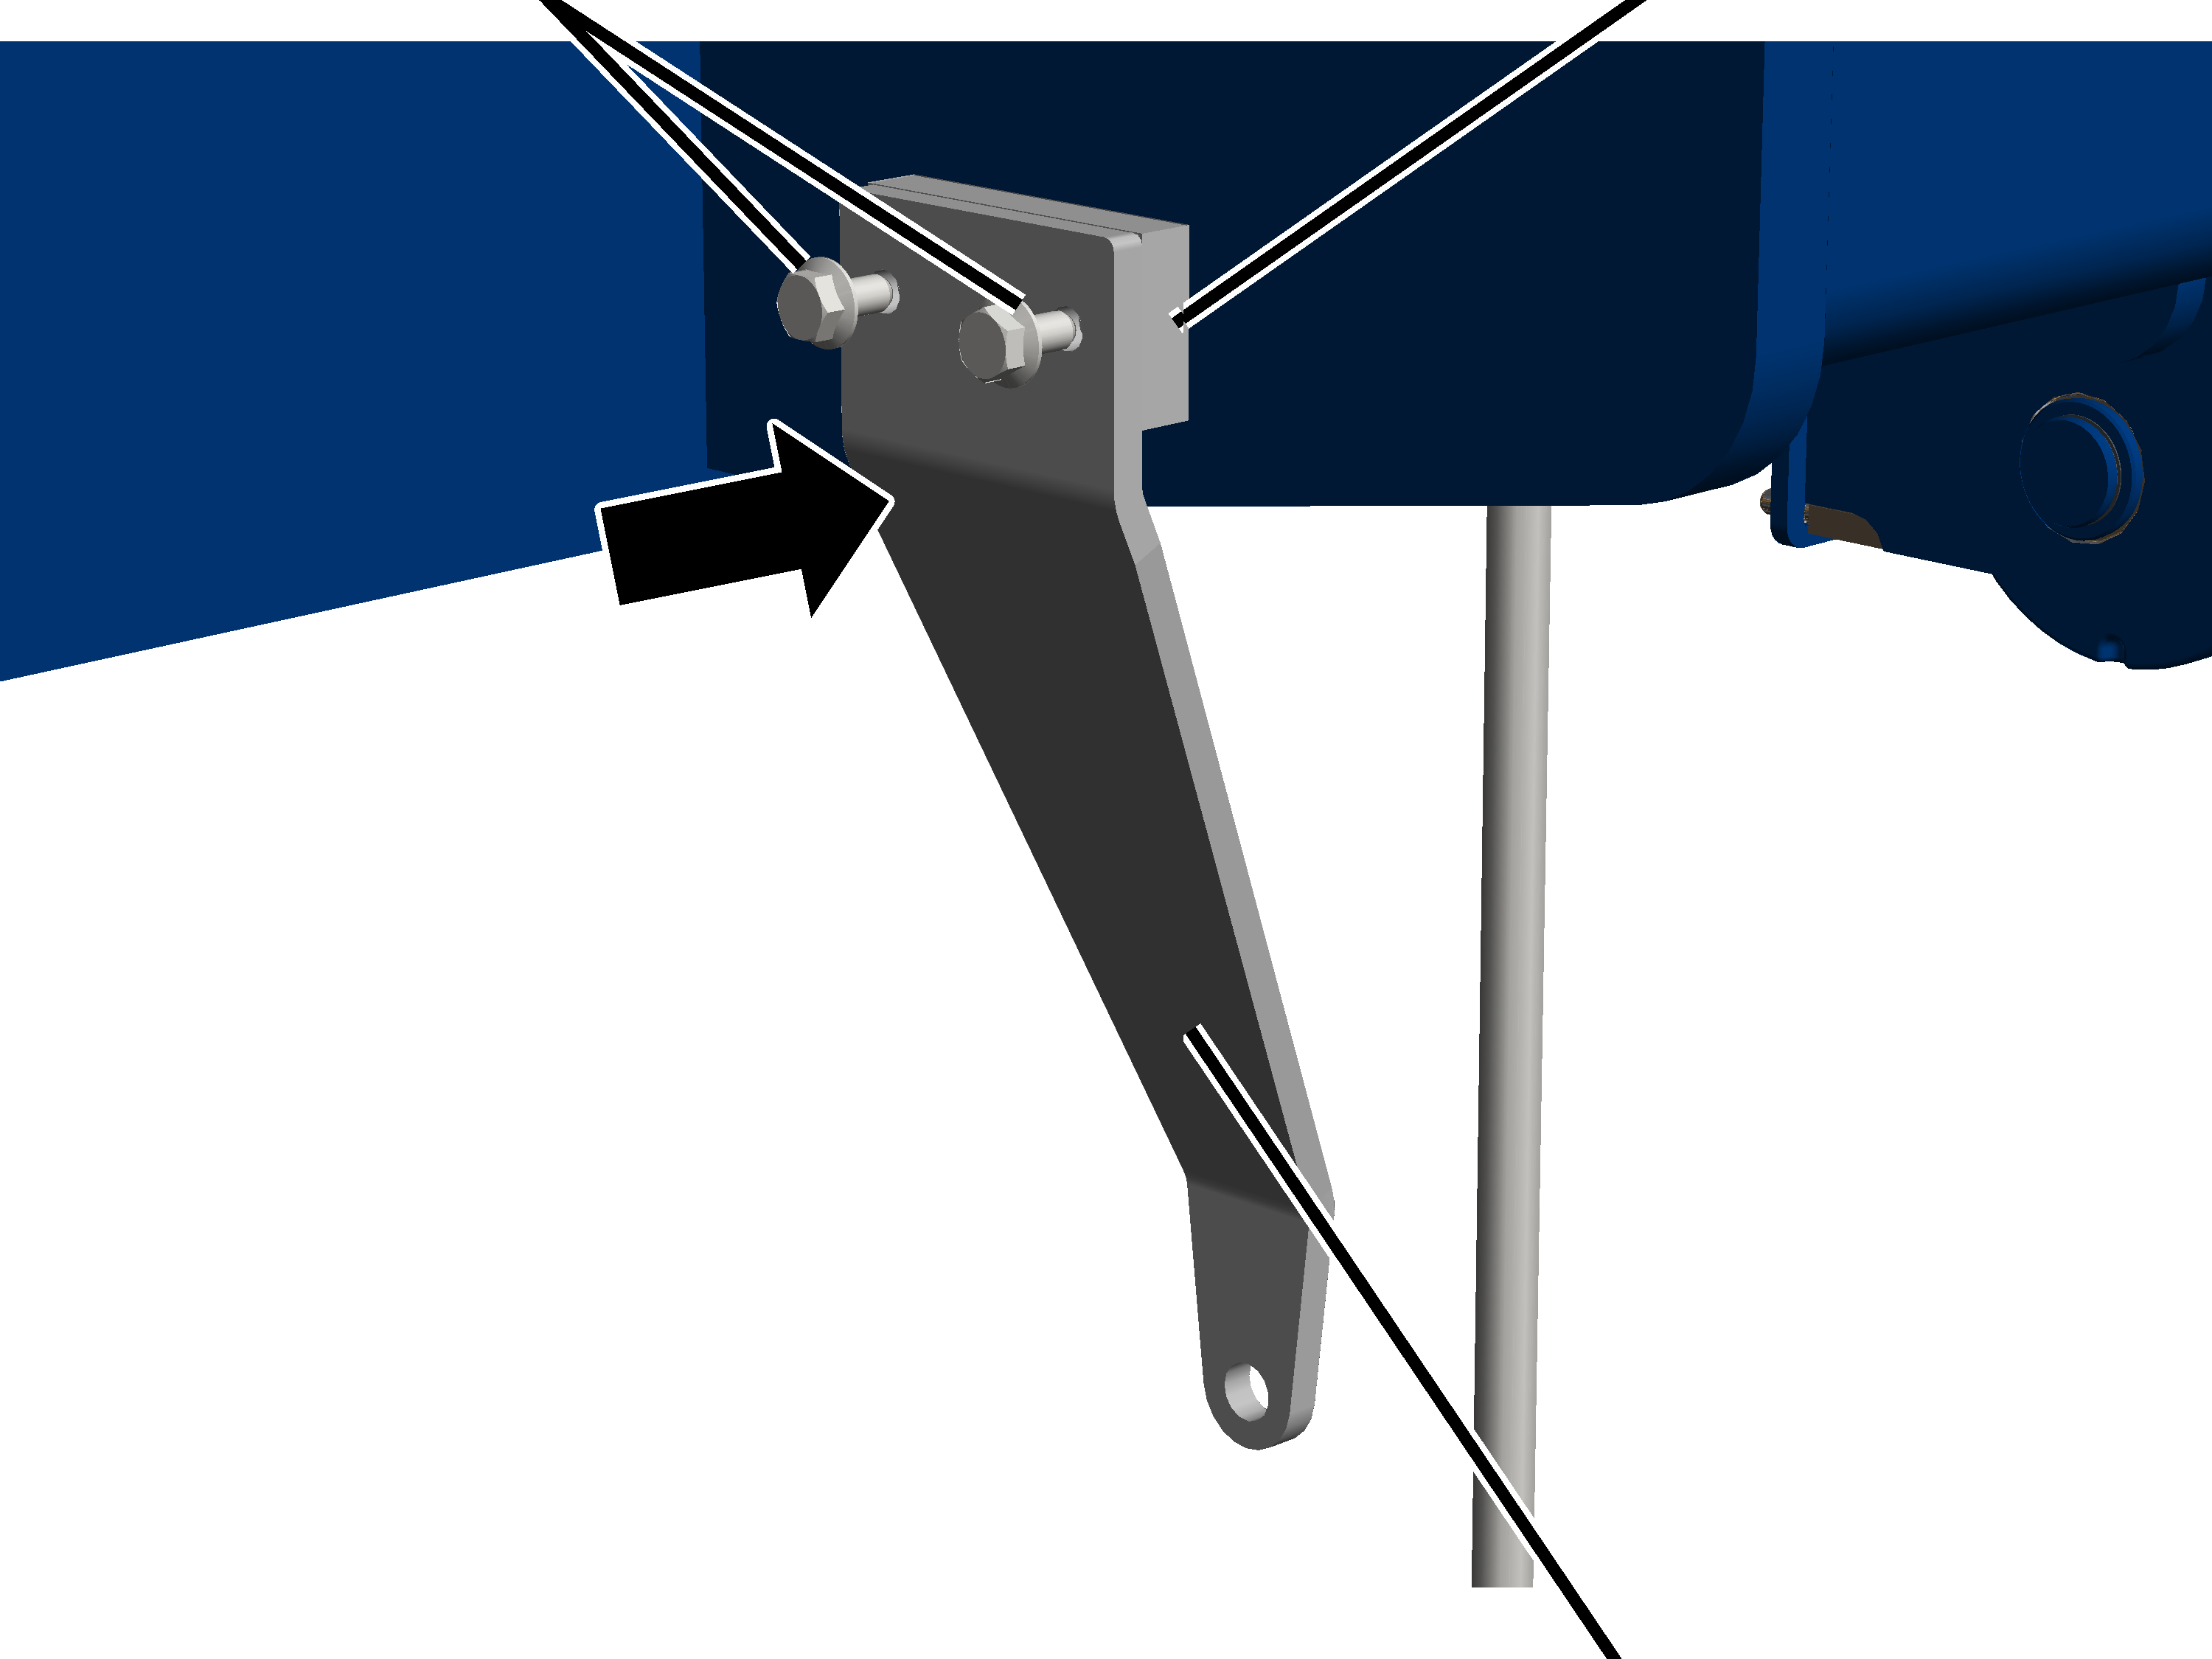
- Fissare il supporto con le viti dentellate M6x12 (2x) alla piastra di saldatura sul lato esterno della piastra laterale. 19 Nm.
Vite a testa esagonale M6x25Supporto
- Infilare la vite a testa esagonale M6x25 con rondella attraverso la sospensione a croce sul braccio di supporto e attraverso il supporto.
- Infilare il dado M6 con rondella sulla vite a testa esagonale M6x25 e serrare. 10 Nm.
Supporto a semicerchio con braccio di supporto
- Fissare il supporto a semicerchio al supporto a semicerchio con braccio di supporto con le viti con testa a lente K4x17 (2x). 1 Nm
- Infilare le spine cilindriche (2x) fino all'arresto nel supporto a semicerchio sopra al bloccaggio.
InclinometroPiastra
- Fissare l'inclinometro con le viti ad esagono incassato M4x12 (2x) e le rondelle di sicurezza (2x) alla piastra del seguitore dell'angolo della fune. 10 Nm.
Solo per paranco a fune Z
Per il paranco a fune modello Z, sul lato inferiore del carrello di traslazione è saldata una piastra di saldatura, alla quale viene fissato il seguitore dell'angolo della fune.
Piastra di saldatura
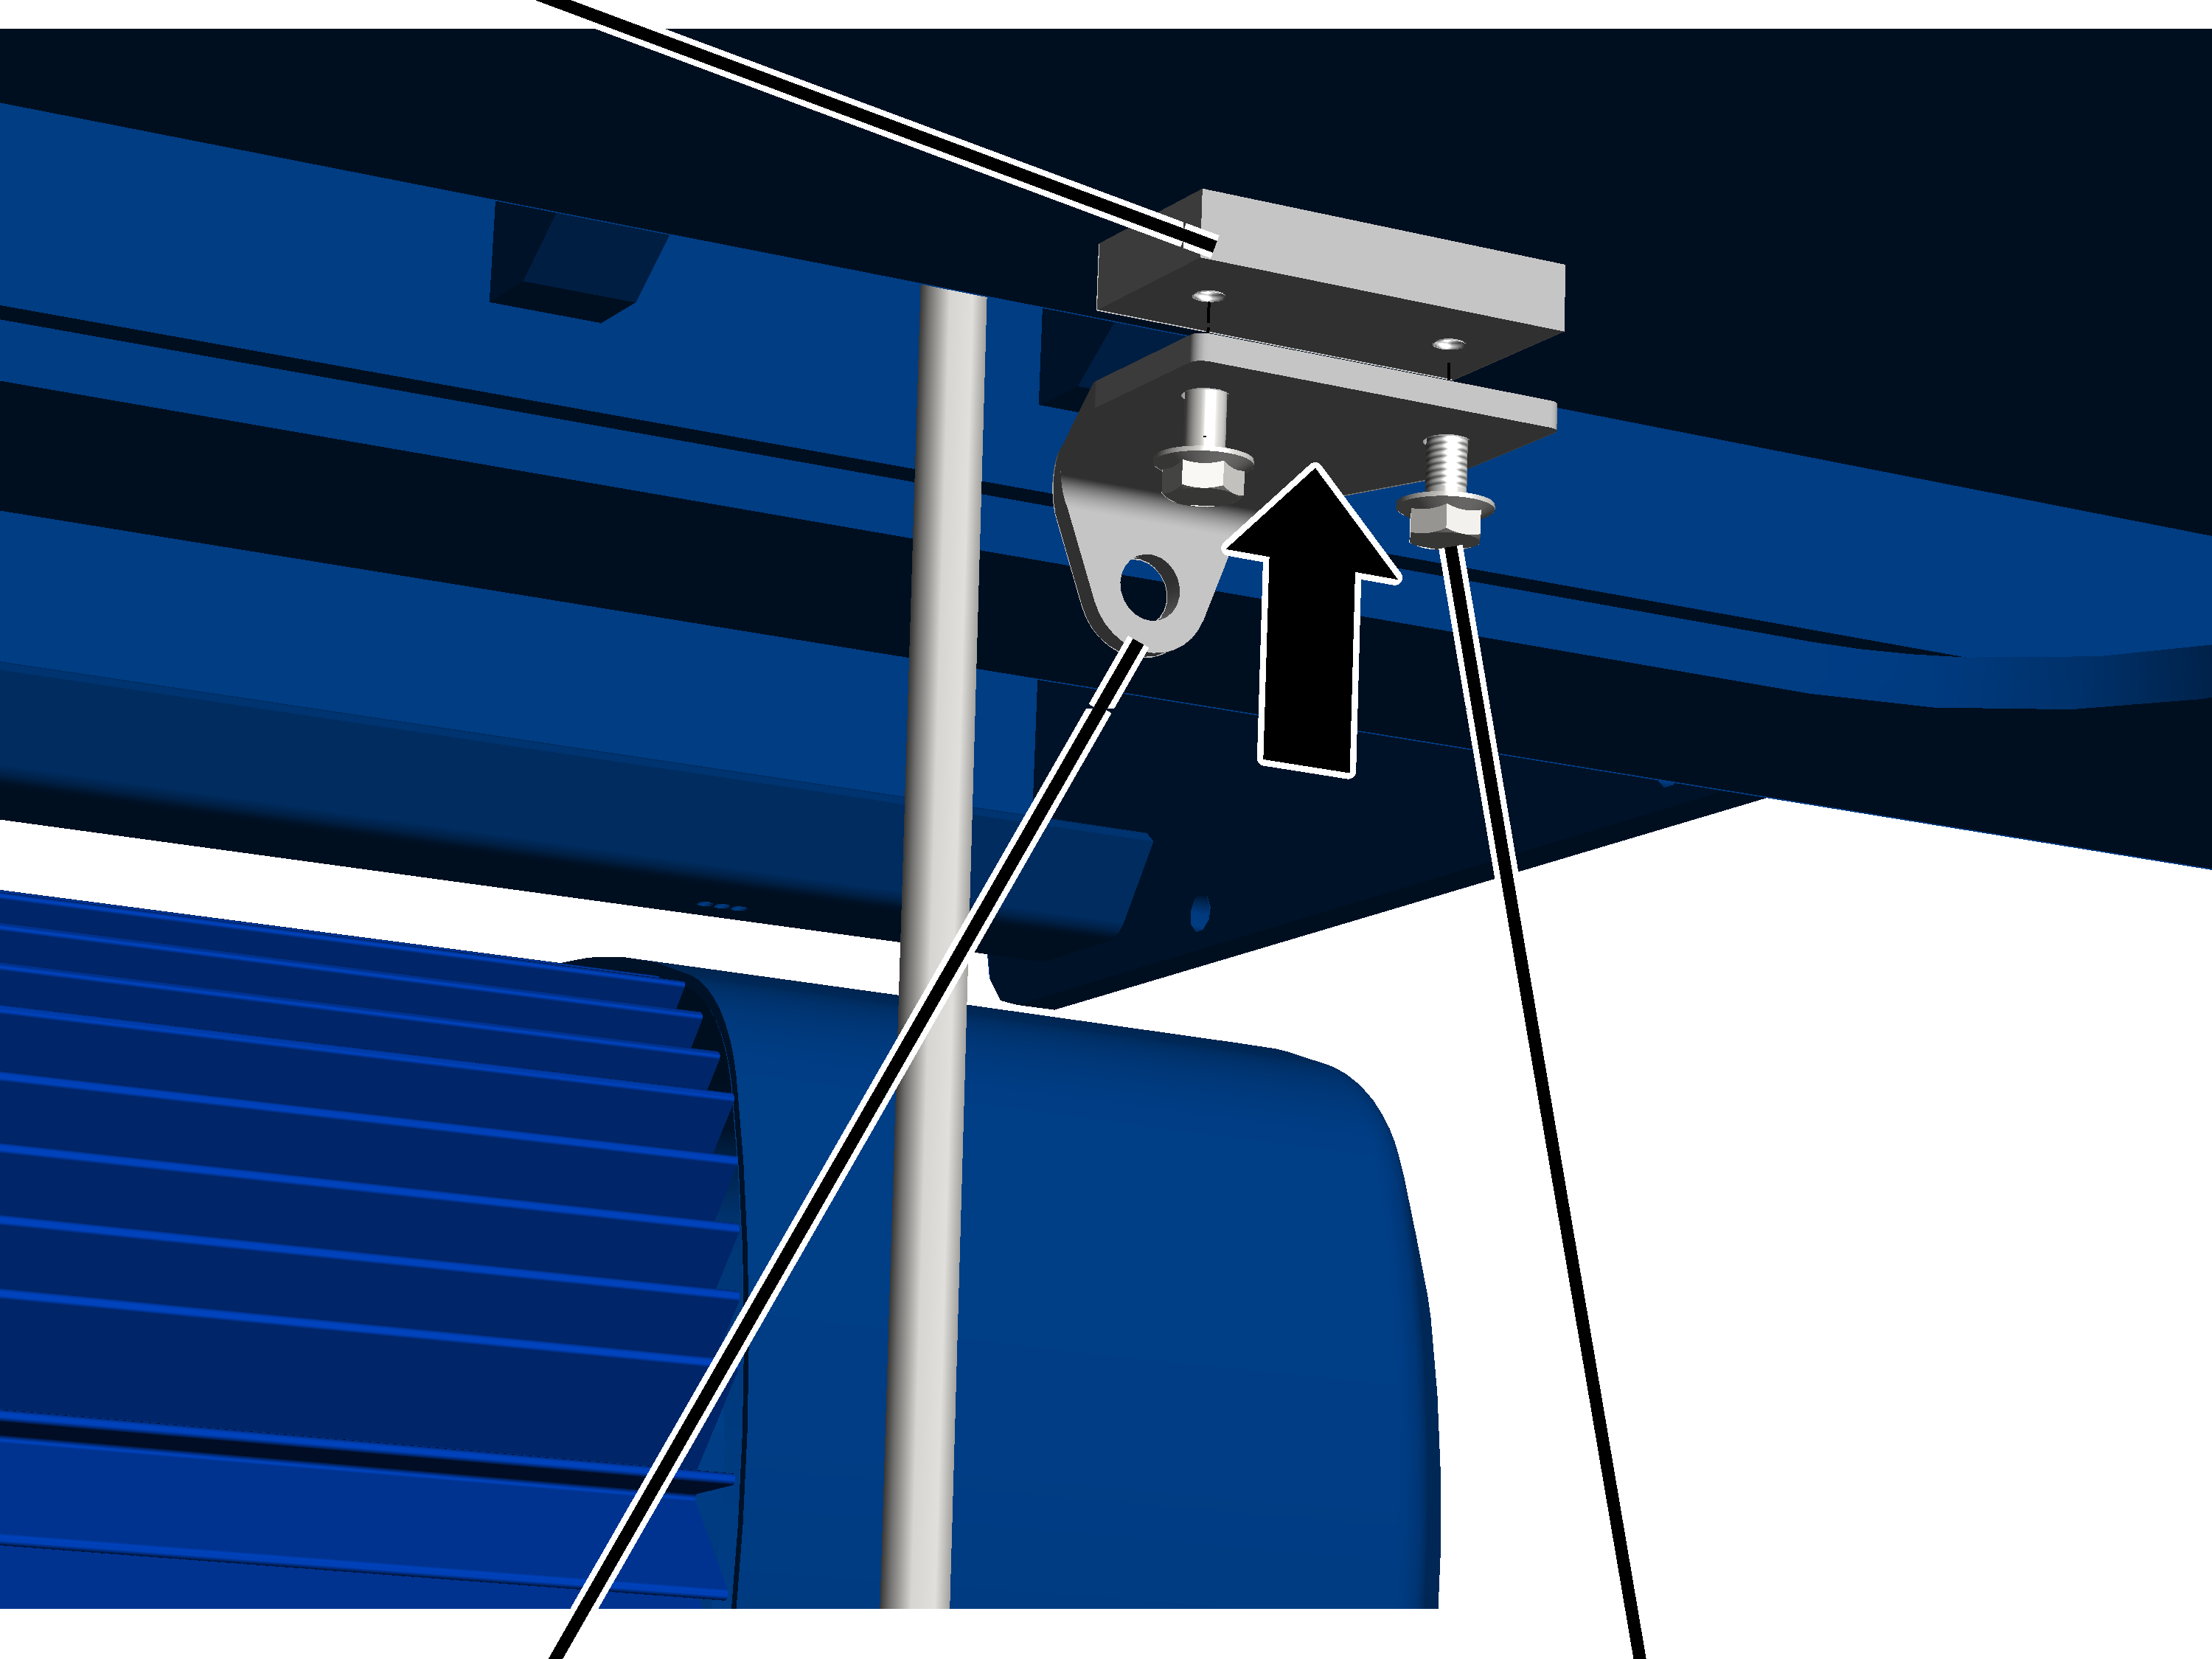
- Fissare il supporto con le viti dentellate M6x12 (2x) alla piastra di saldatura. 19 Nm.
Vite a testa esagonale M6x25Rondella
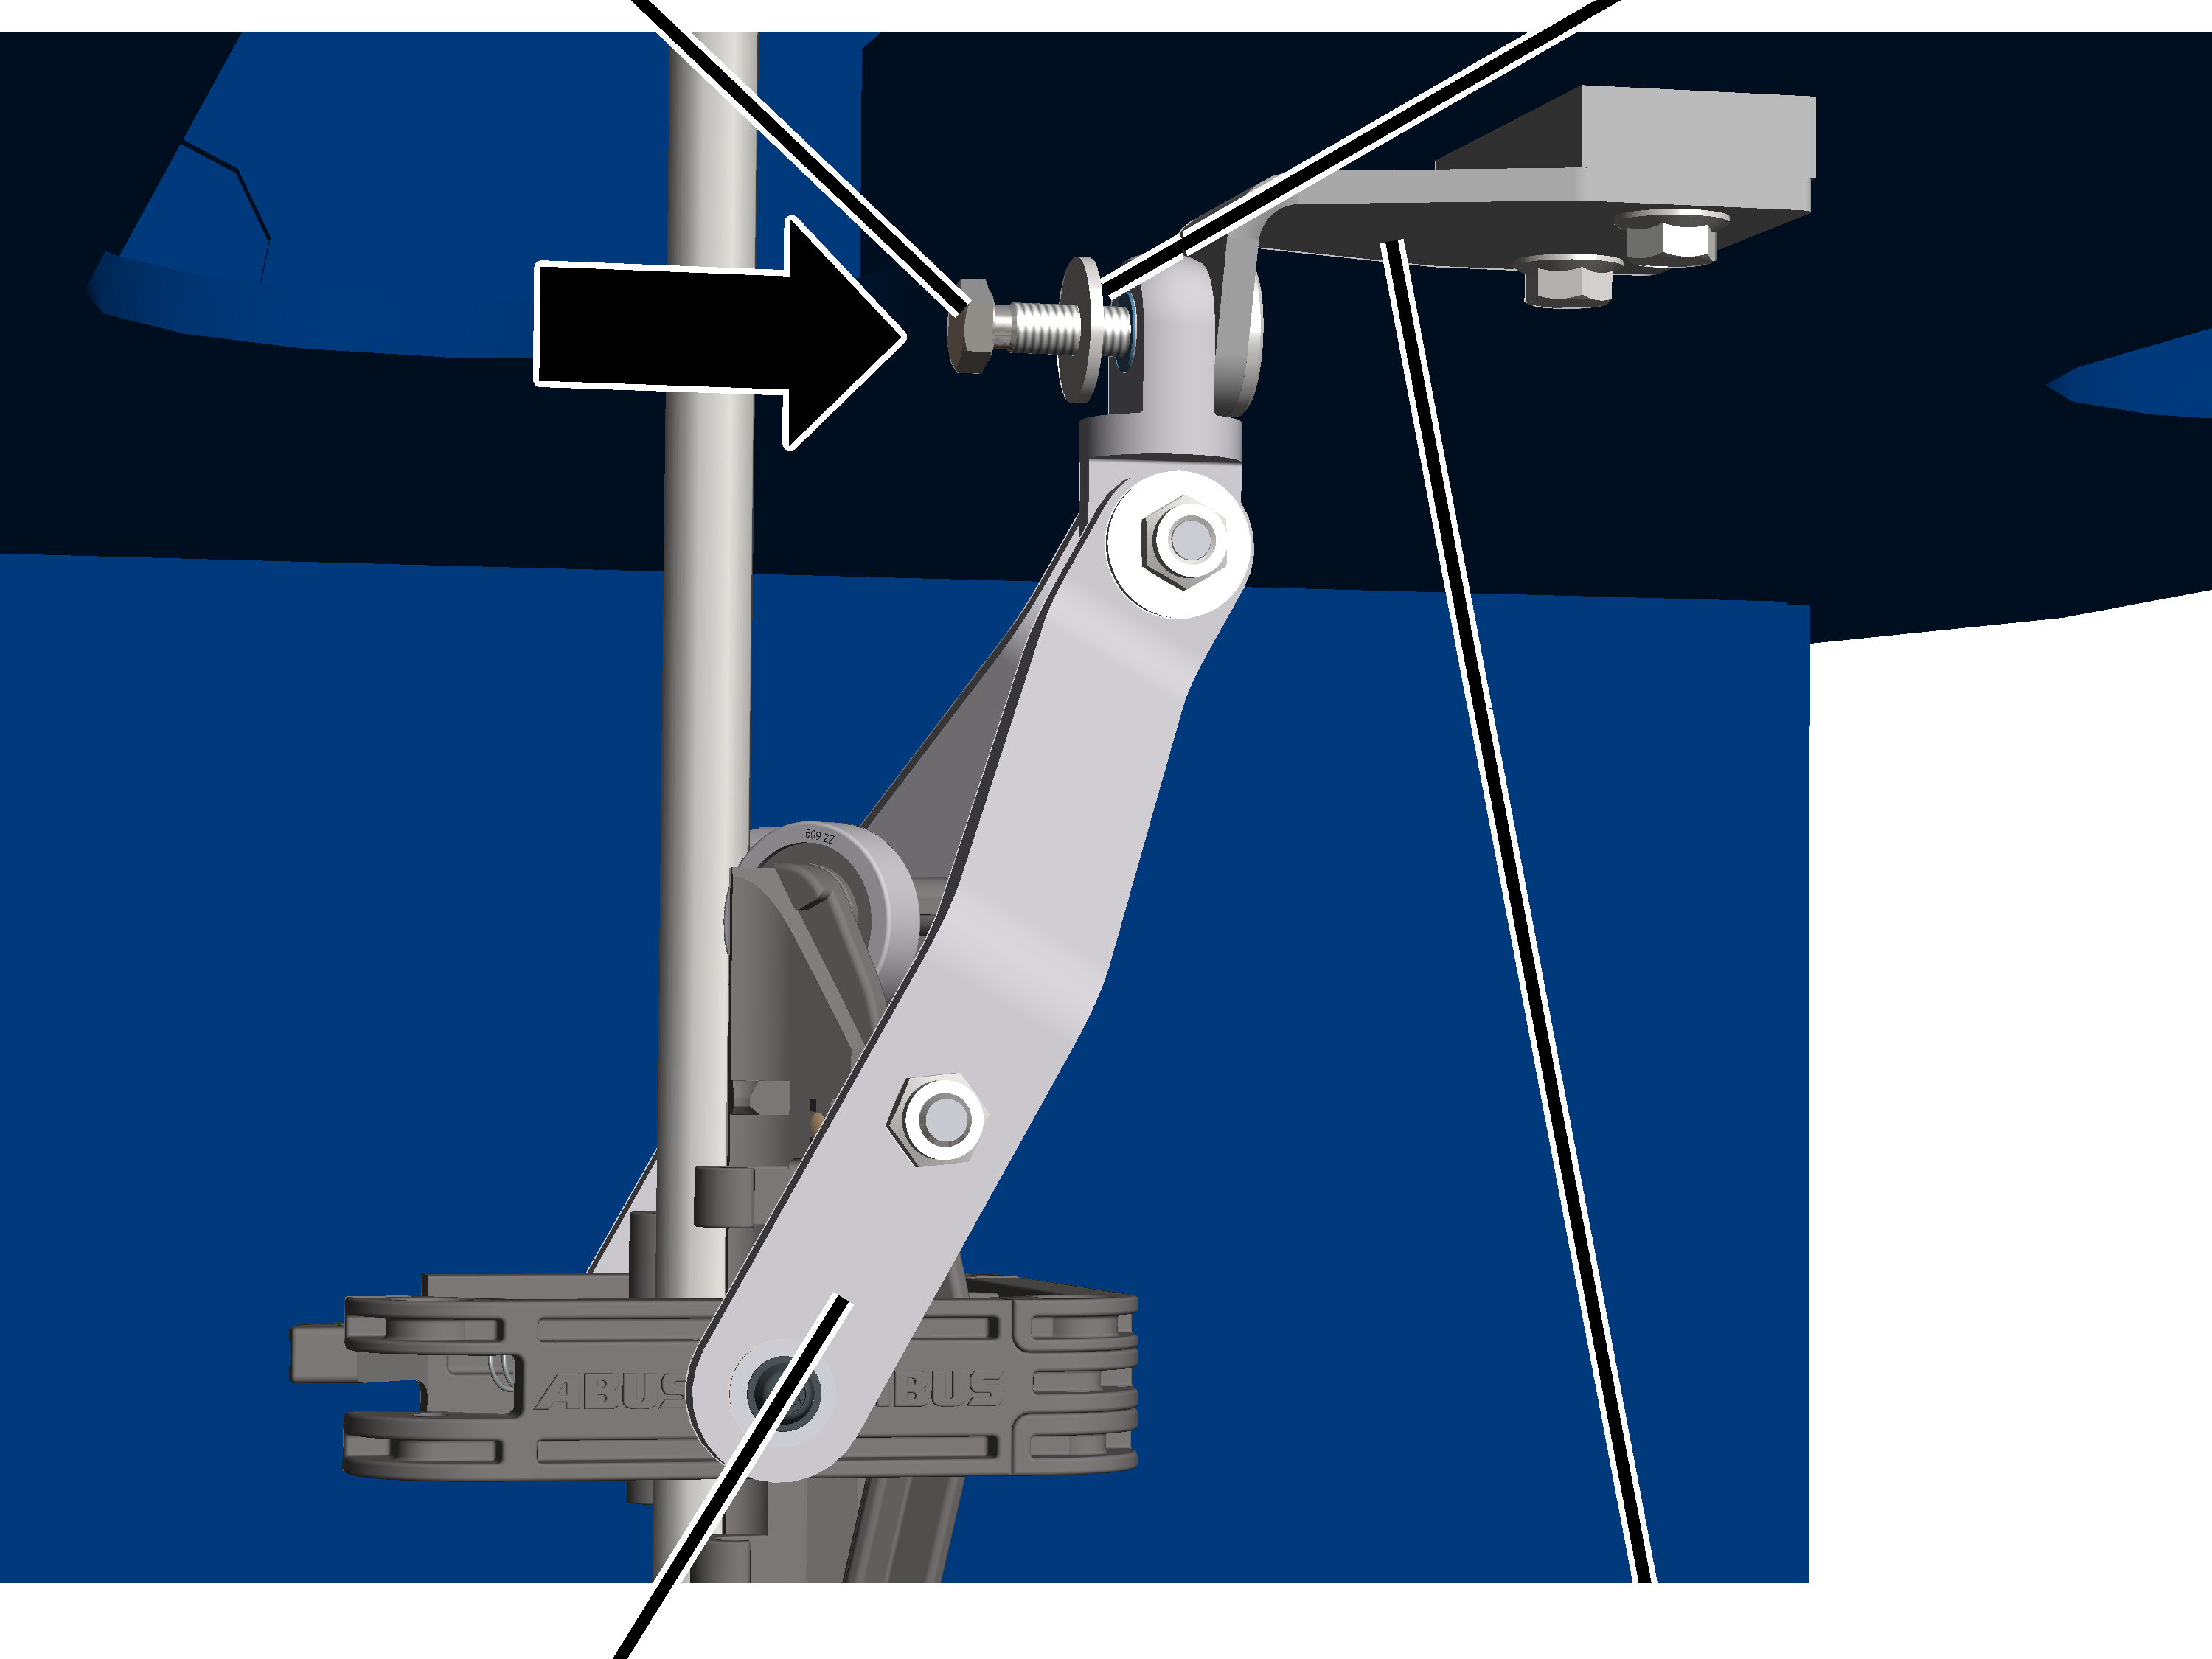
- Infilare la vite a testa esagonale M6x25 con rondella attraverso la sospensione a croce sul braccio di supporto e attraverso il supporto.
Rondella
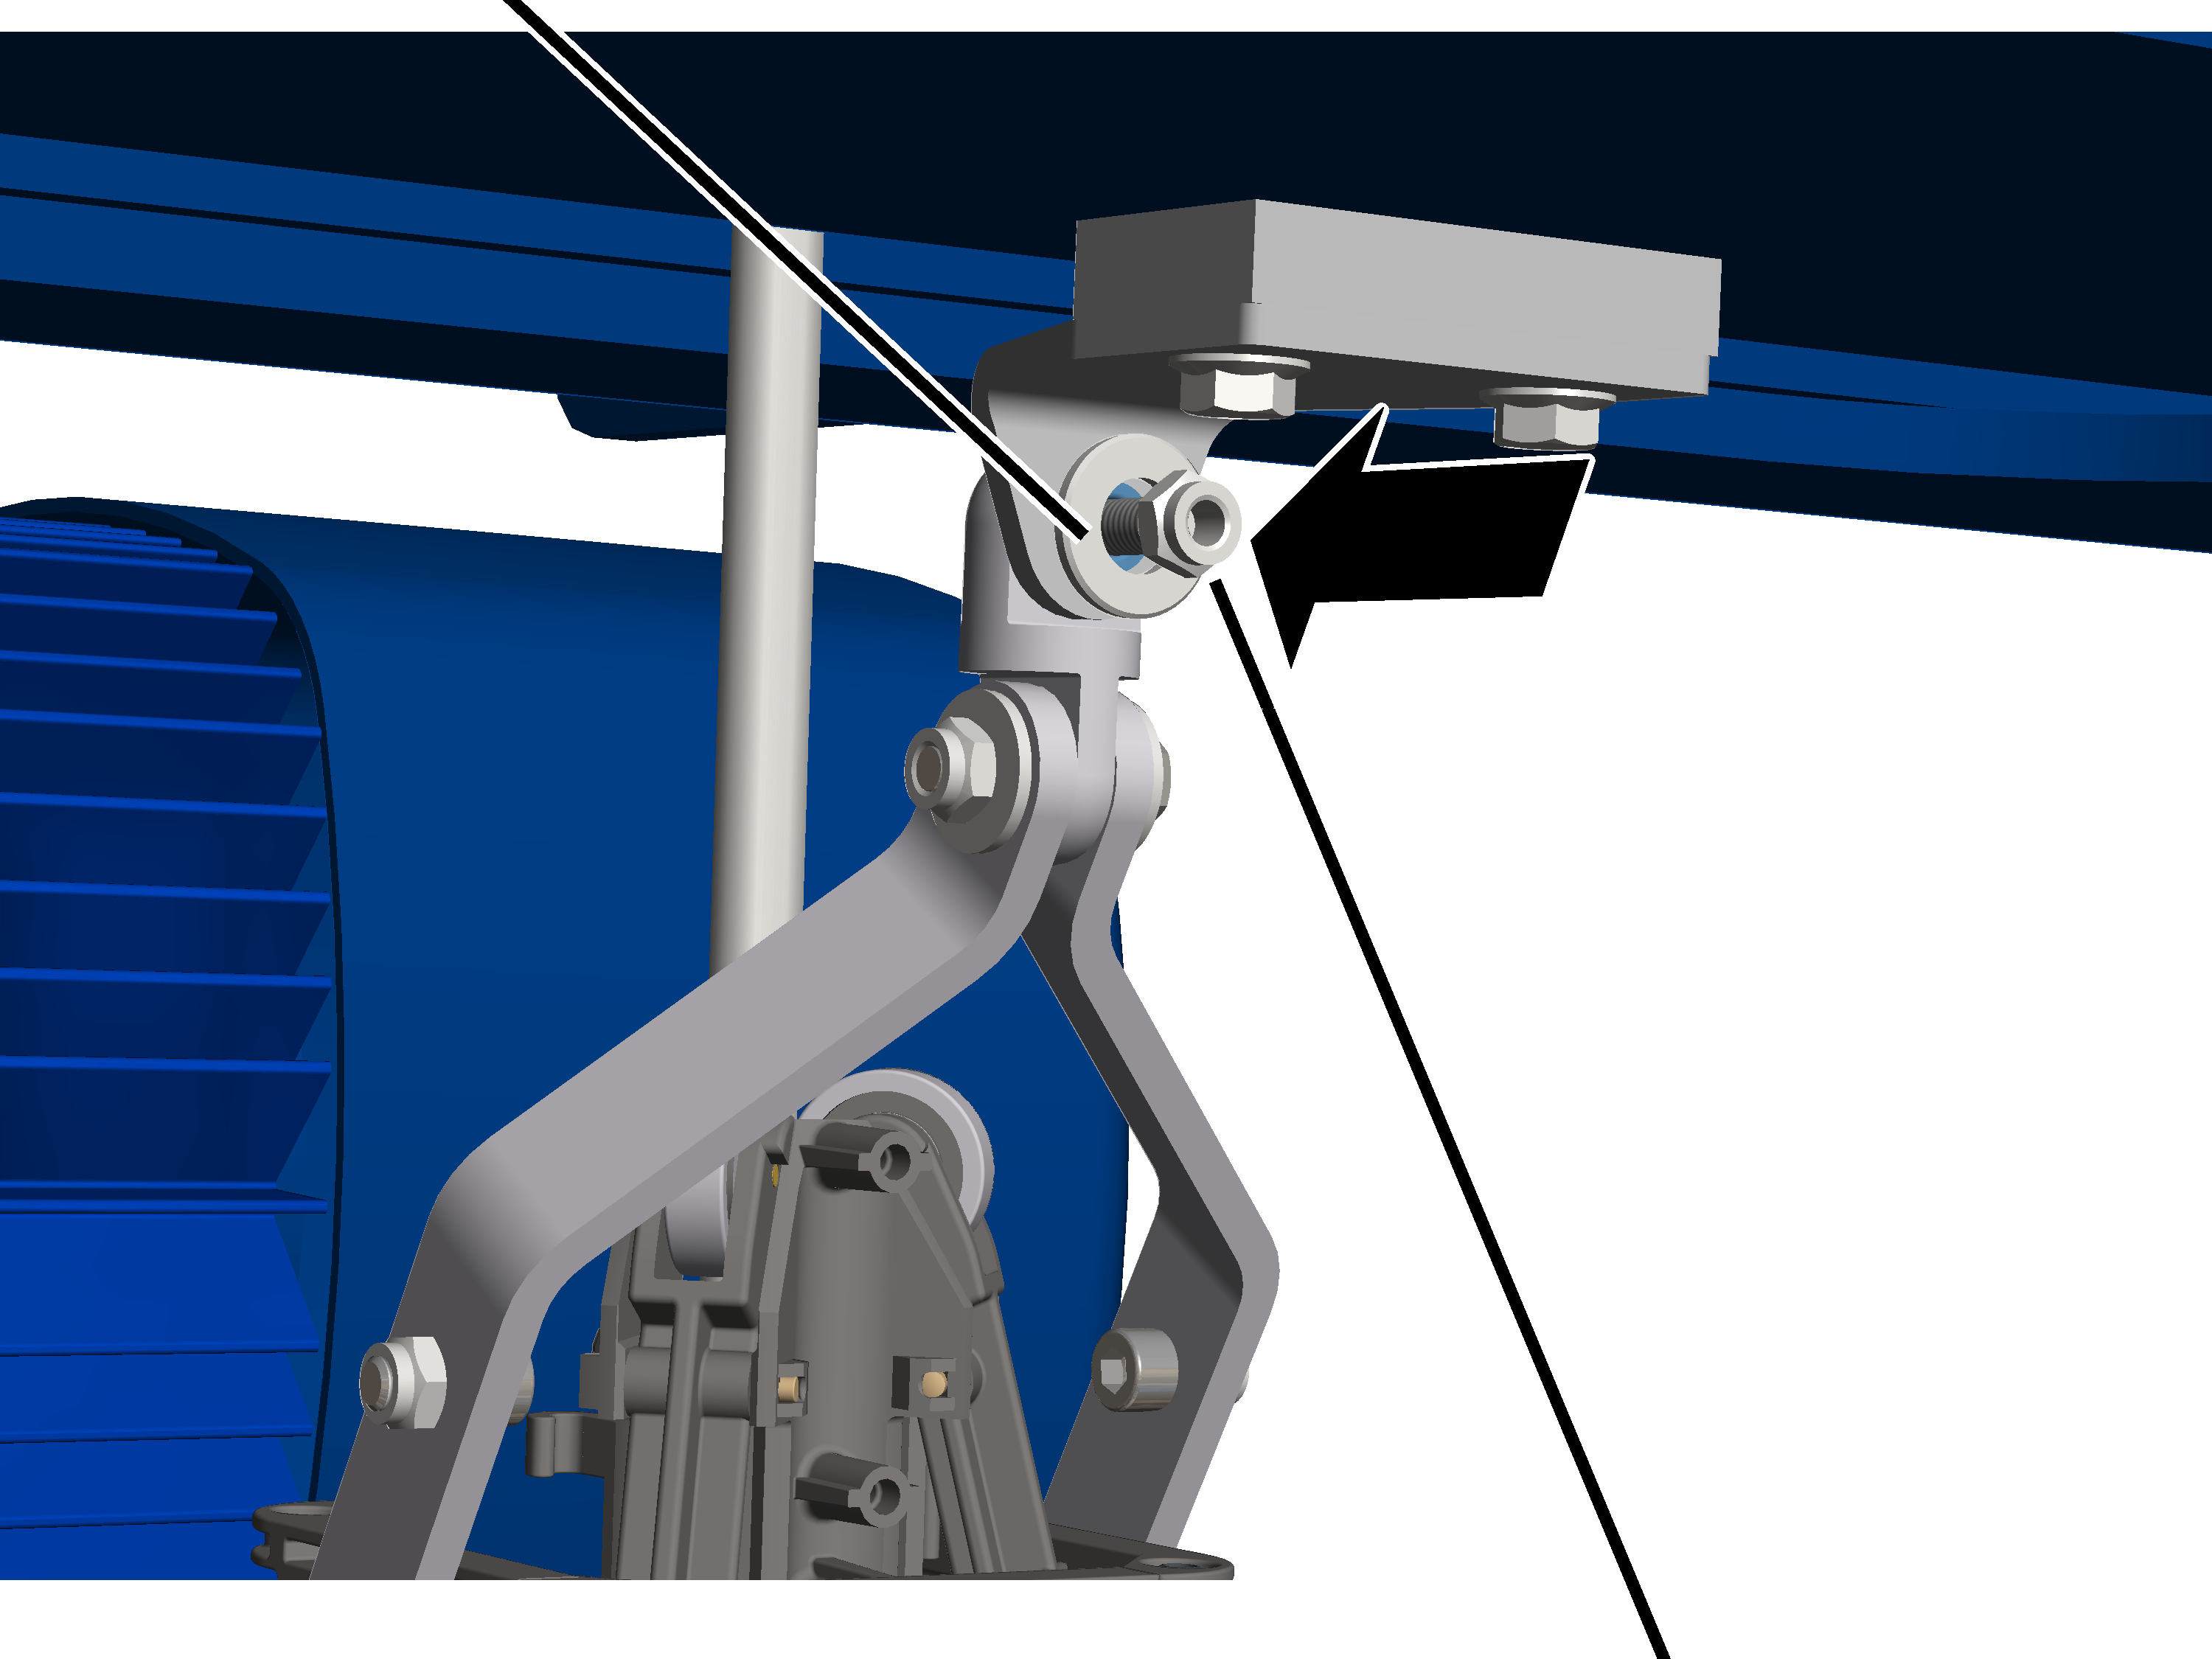
- Infilare il dado M6 con rondella sulla vite a testa esagonale M6x25 e serrare. 10 Nm.
Supporto a semicerchio
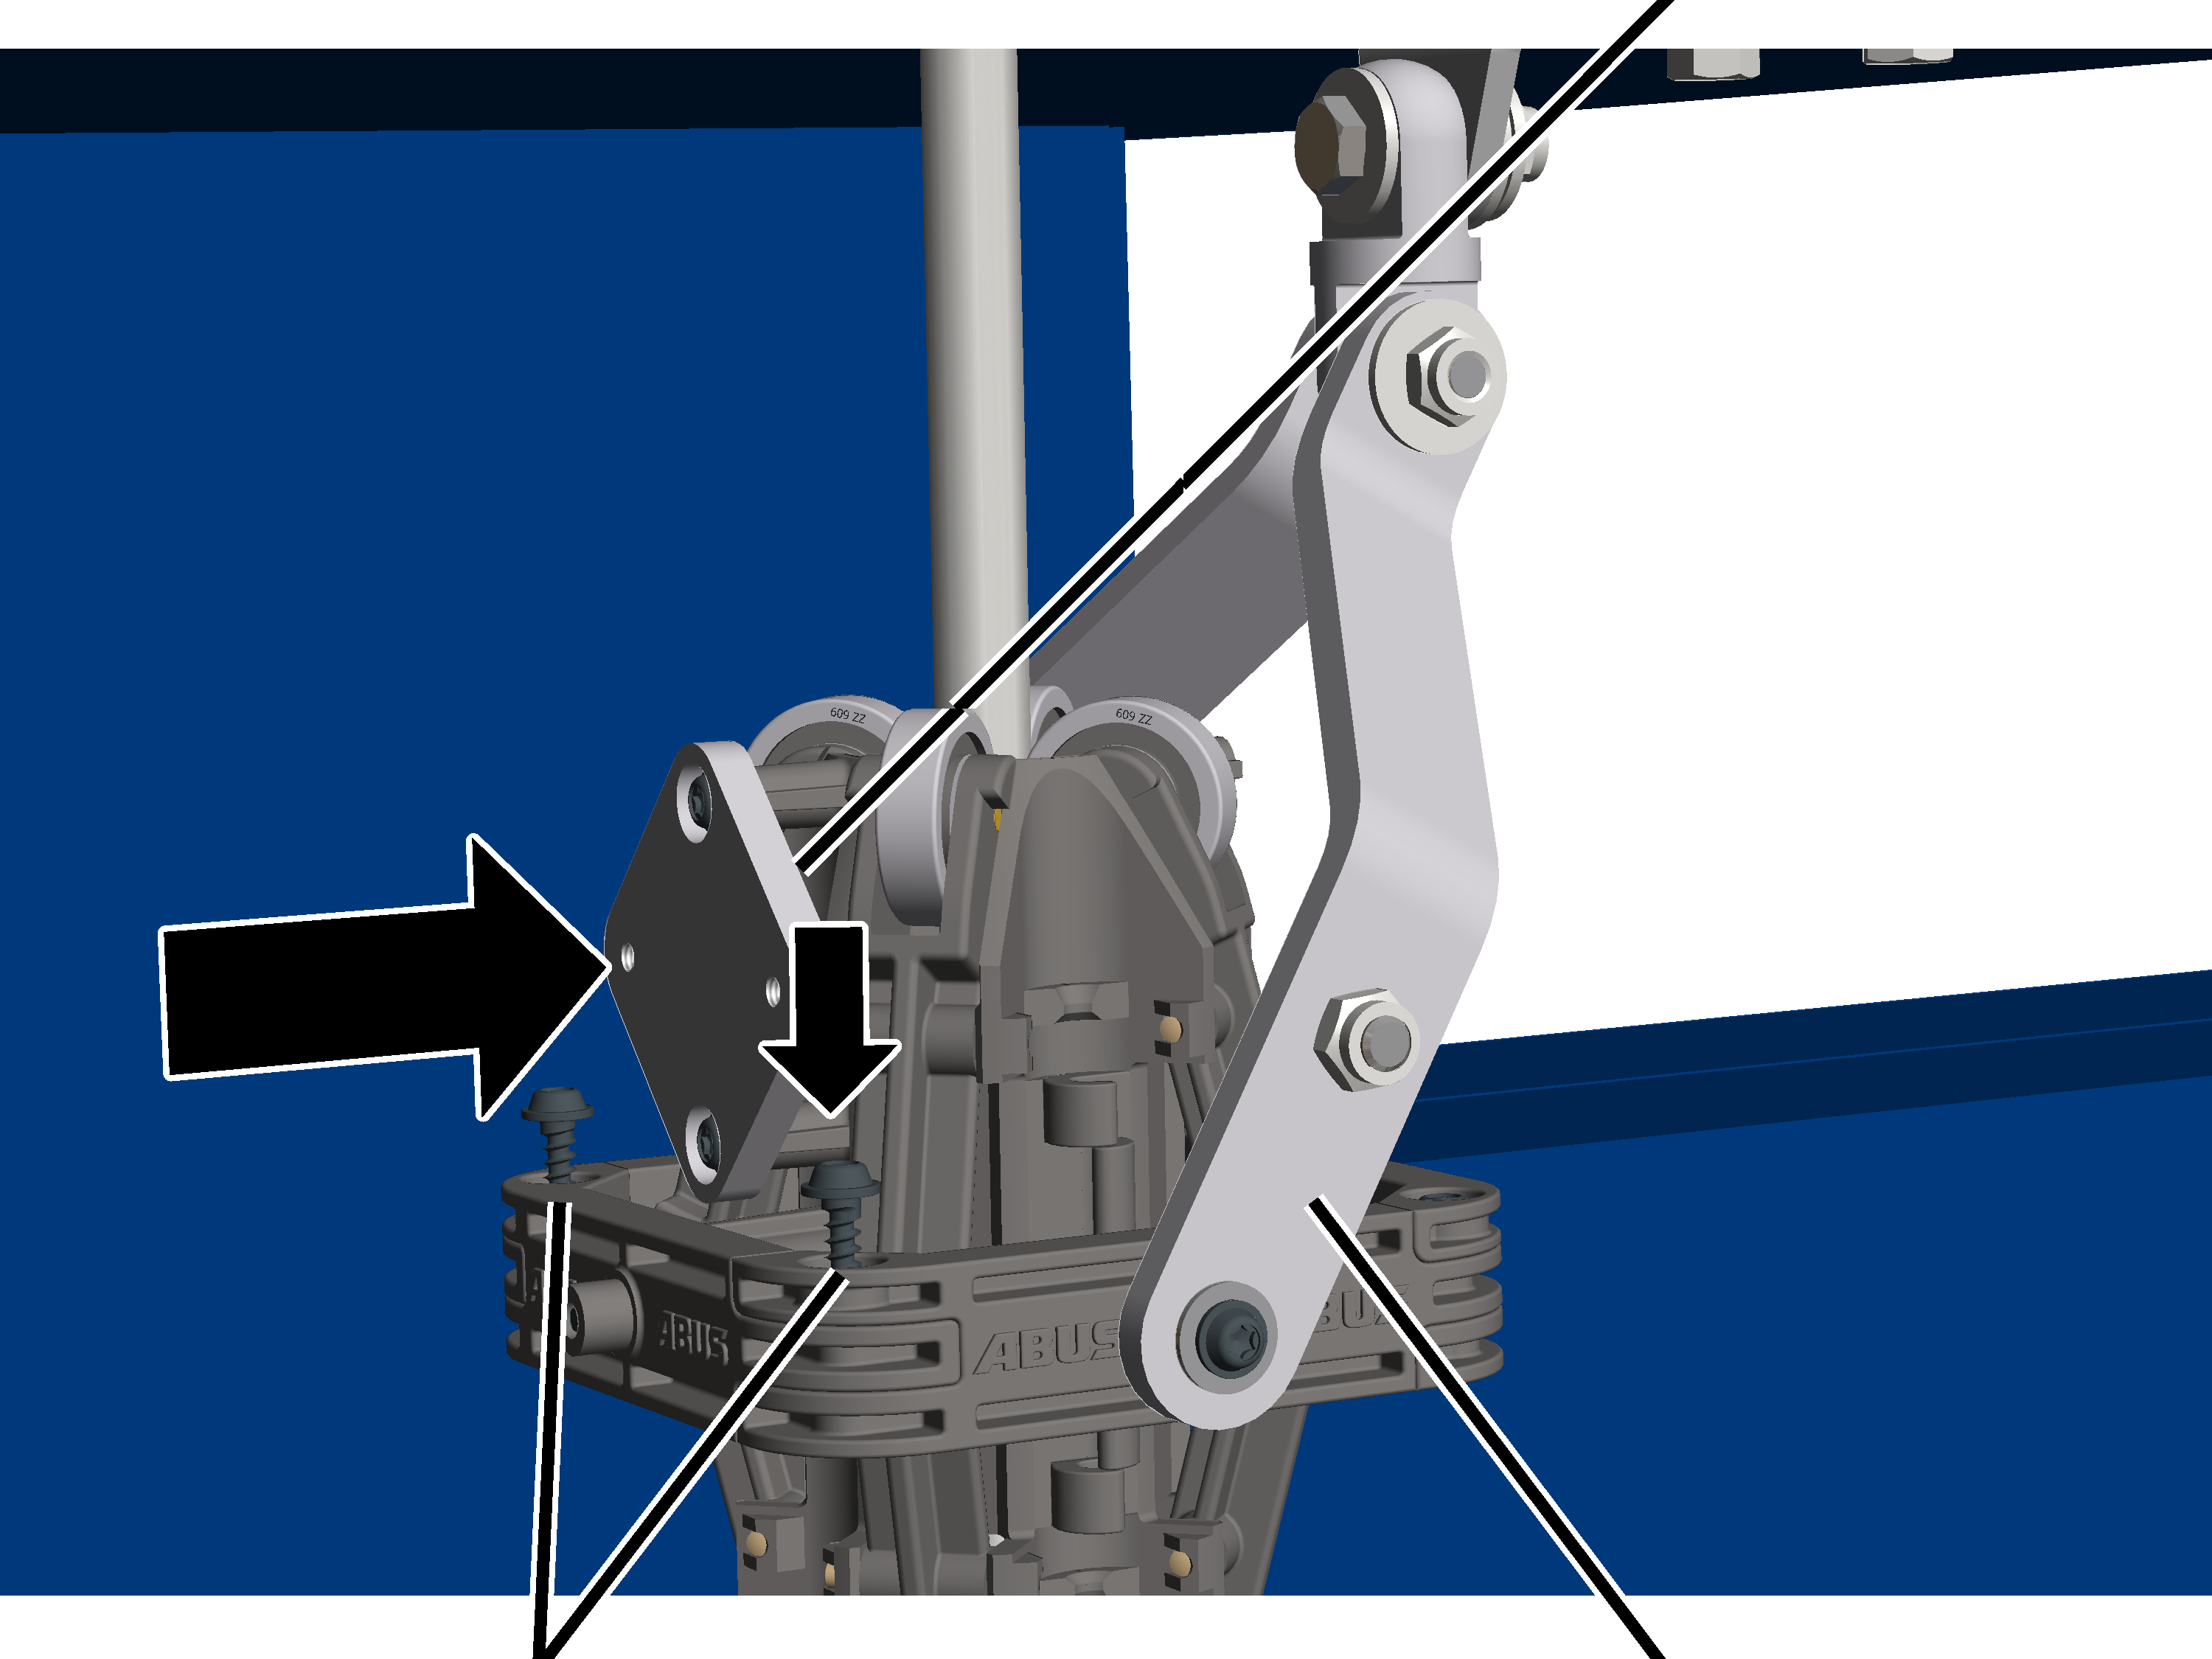
- Fissare il supporto a semicerchio al supporto a semicerchio con braccio di supporto con le viti con testa a lente K4x17. 1 Nm.
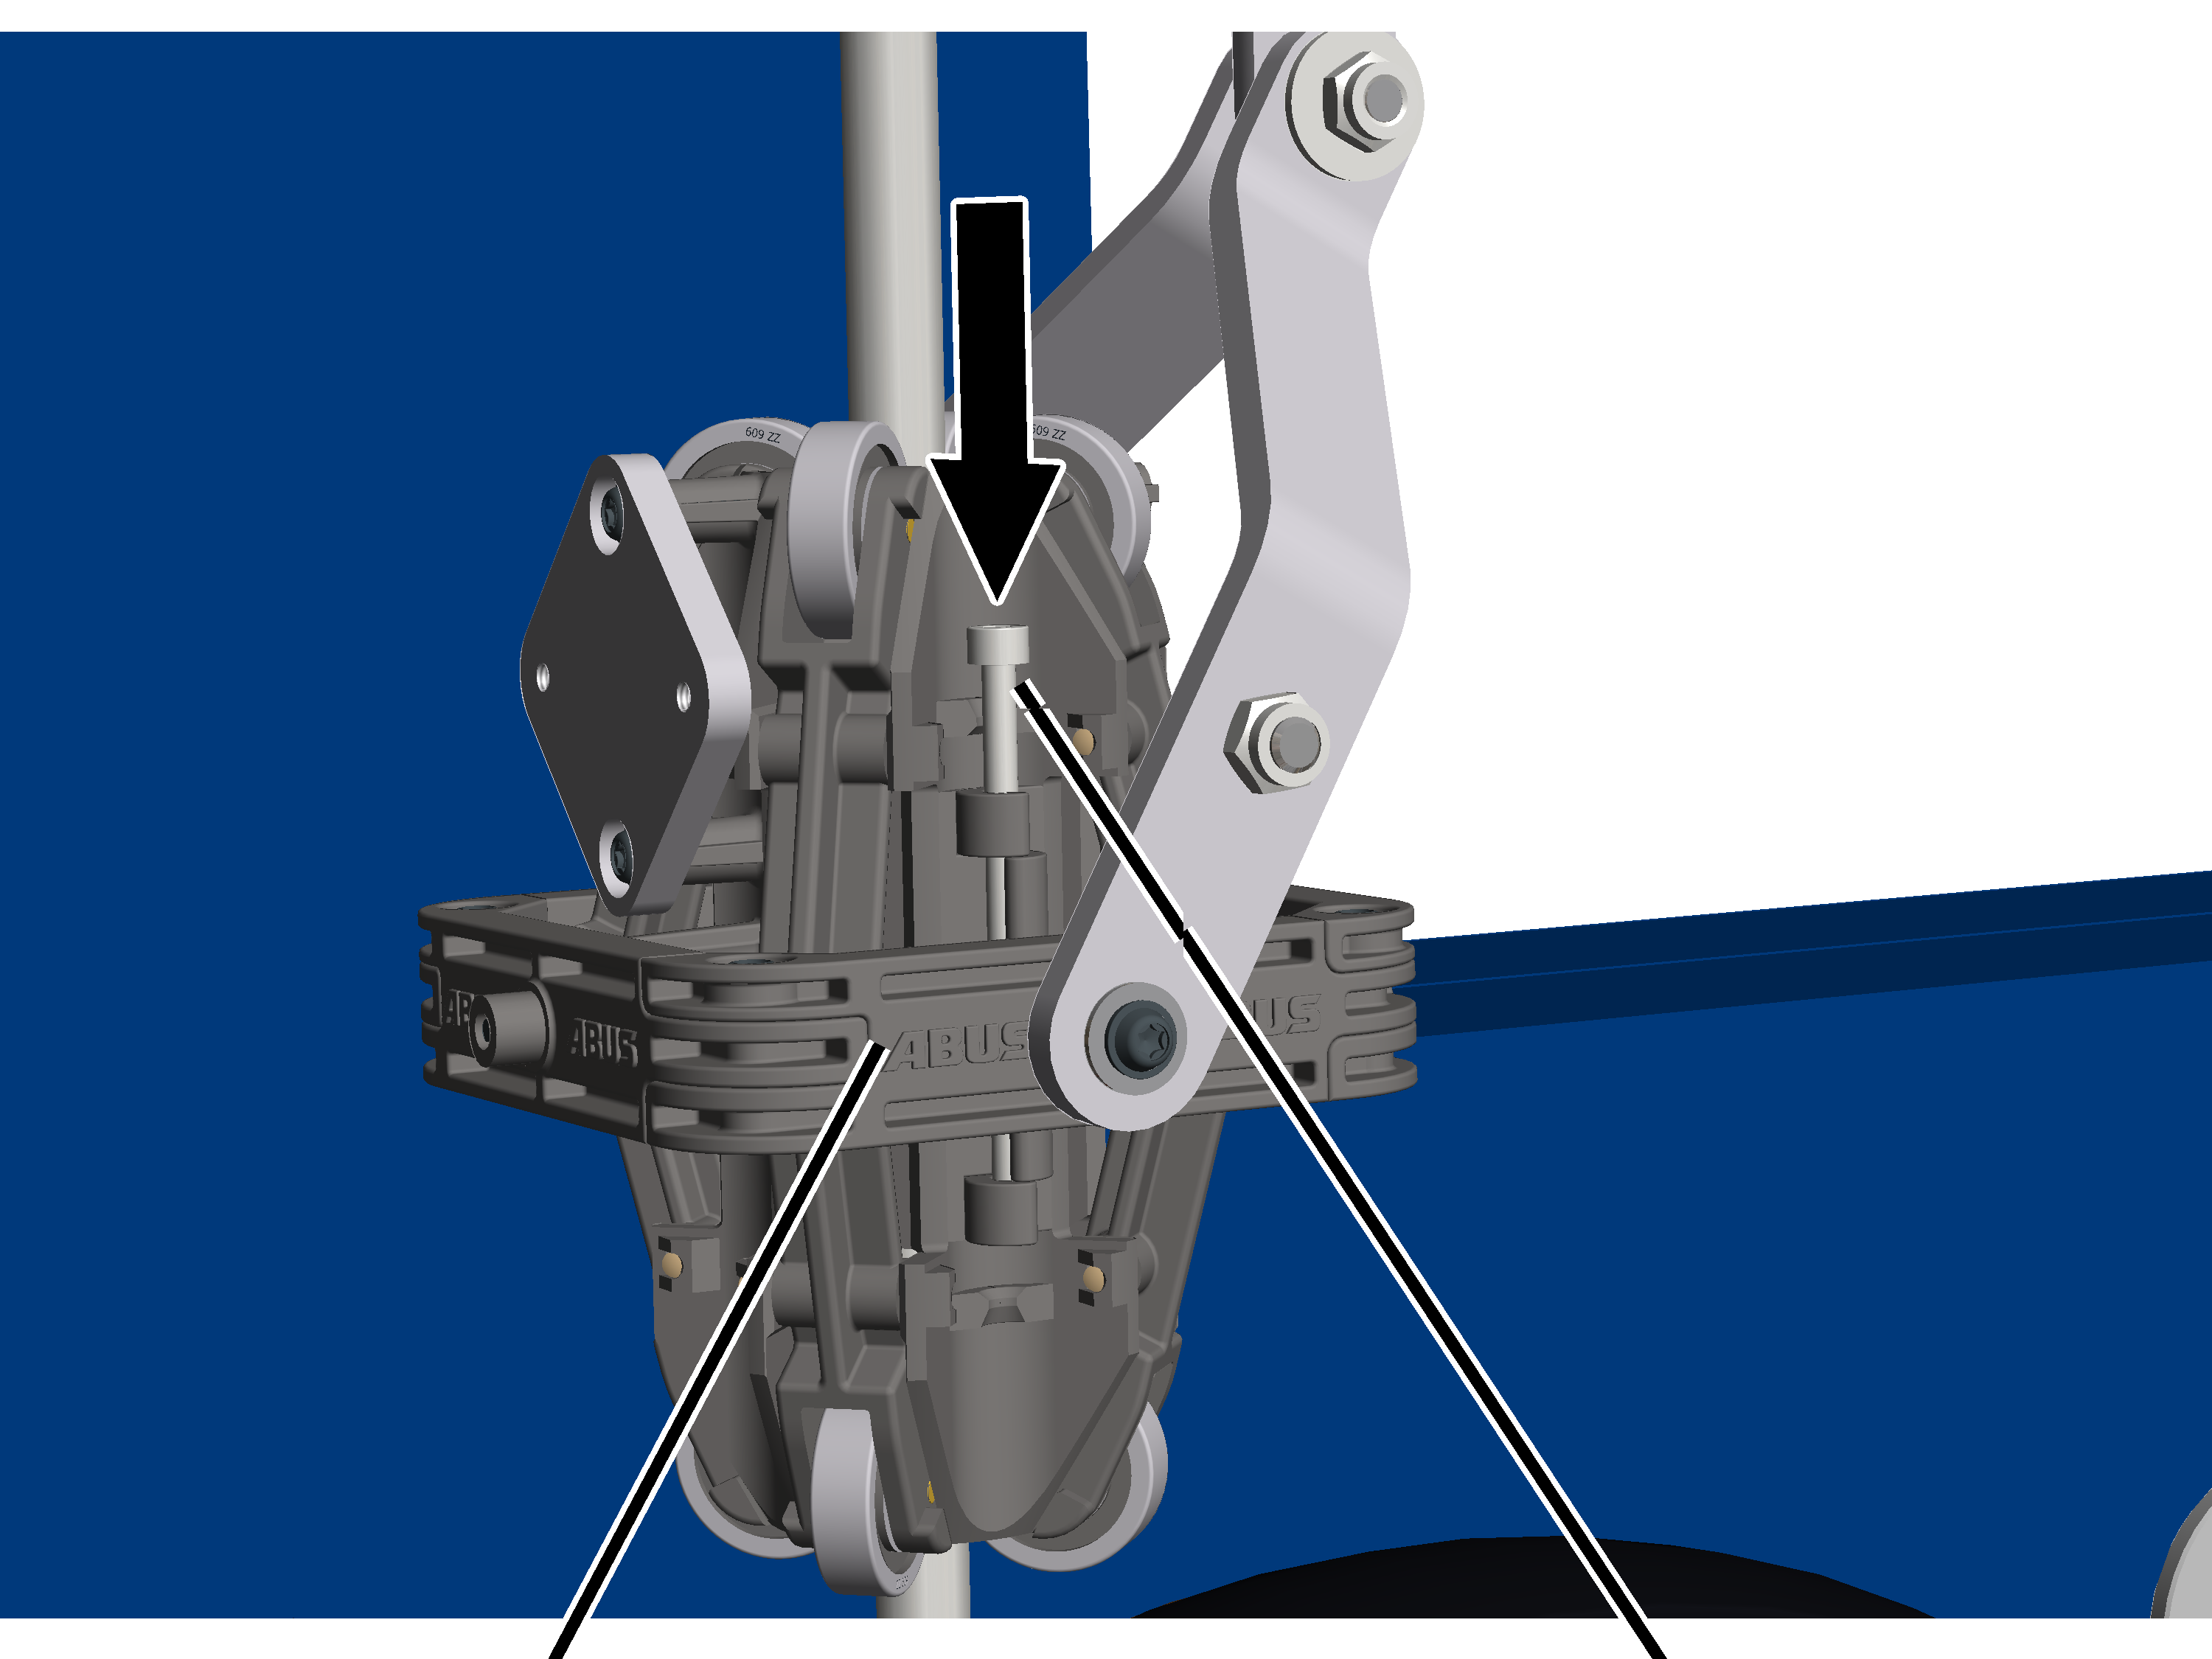
- Infilare le spine cilindriche (2x) fino all'arresto nel supporto a semicerchio sopra al bloccaggio.
Vite ad esagono incassato M4x12Rondella di sicurezza
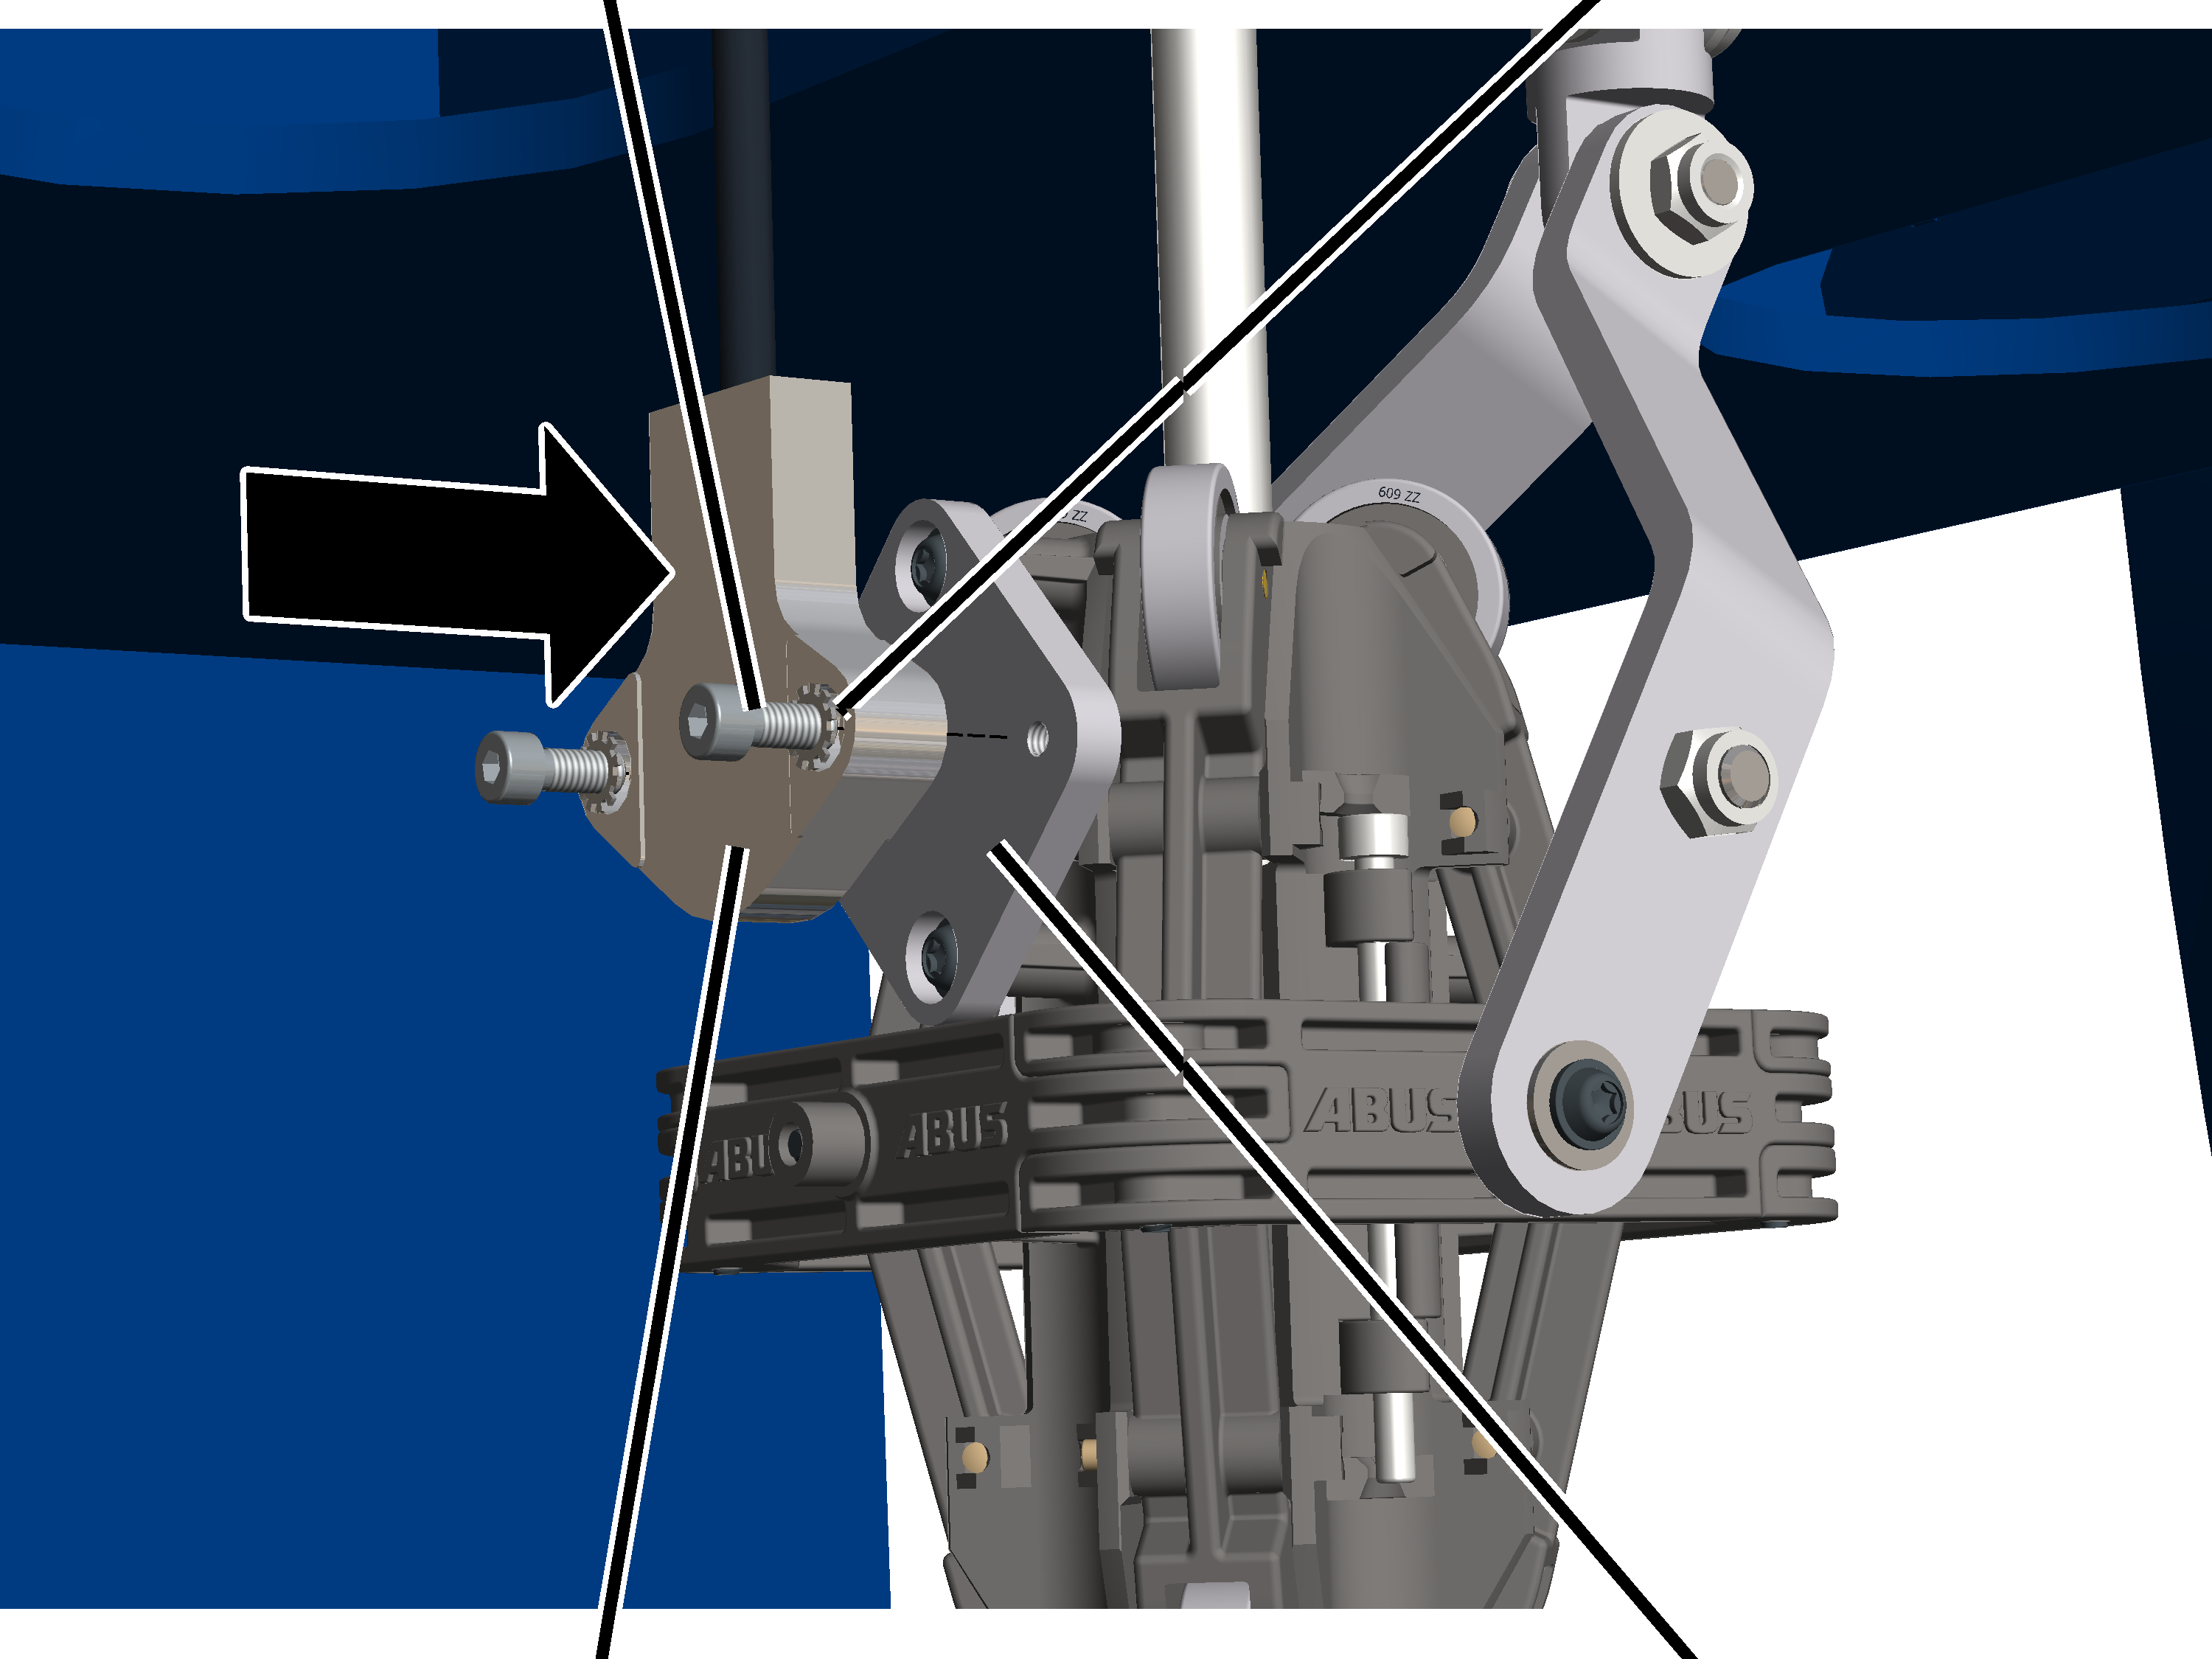
- Fissare l'inclinometro con le viti ad esagono incassato M4x12 (2x) e le rondelle di sicurezza (2x) alla piastra del seguitore dell'angolo della fune. 3 Nm.
Collegamento dell'inclinometro
- Portare la spina dell'inclinometro fino al trasduttore del valore assoluto e innestarla.
Calibrazione dell'inclinometro
Per poter utilizzare la guida gancio di carico e il centraggio verticale gancio di carico è necessario calibrare l'inclinometro. A tale fine deve essere eseguita una corsa di calibrazione, in occasione della quale viene salvato l'azzeramento della fune. Solo dopo l'avvenuta calibrazione le funzioni della guida gancio di carico e del centraggio verticale gancio di carico saranno disponibili.
Note:
- Prima che l'inclinometro possa essere calibrato, deve essere impostato il punto di riferimento del trasduttore del valore assoluto. Vedere "Impostazione del punto di riferimento del trasduttore del valore assoluto".
- Per poter effettuare una calibrazione accurata, il gancio di carico deve essere sospeso verticalmente per l'intera corsa di calibrazione. La cosa migliore da fare è quindi agganciare un carico al gancio di carico. Con i ganci di carico più piccoli e con i ganci di carico con avvolgicavo a molla dovrebbe essere assolutamente agganciato un carico durante la corsa di calibrazione, per fare in modo che il gancio di carico sia sospeso verticalmente.
- Dopo ogni smontaggio (ad es. per il cambio di fune) o in caso di sostituzione dell'inclinometro, l'inclinometro deve essere nuovamente calibrato.
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "SERVICE" (livello di accesso utente [2]).
Panoramica: navigazione in KranOS |
|---|
Utente "SERVICE" 🡪 "Hoist" 🡪 "Hoist profile parameter" 🡪 "Inclinometer parameter" |
- Eseguire il login a KranOS con l'utente "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nel menu principale selezionare il dispositivo di sollevamento desiderato (ad es. dispositivo di sollevamento 1).
- Appare la finestra relativa al dispositivo di sollevamento desiderato.
- Nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Hoist profile parameter".
- Viene visualizzata la finestra "Hoist profile parameter".
- Nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Inclinometer parameter".
- Viene visualizzata la finestra "Inclinometer parameter".
Pulsante su schermo "Calibrate inclinometer"
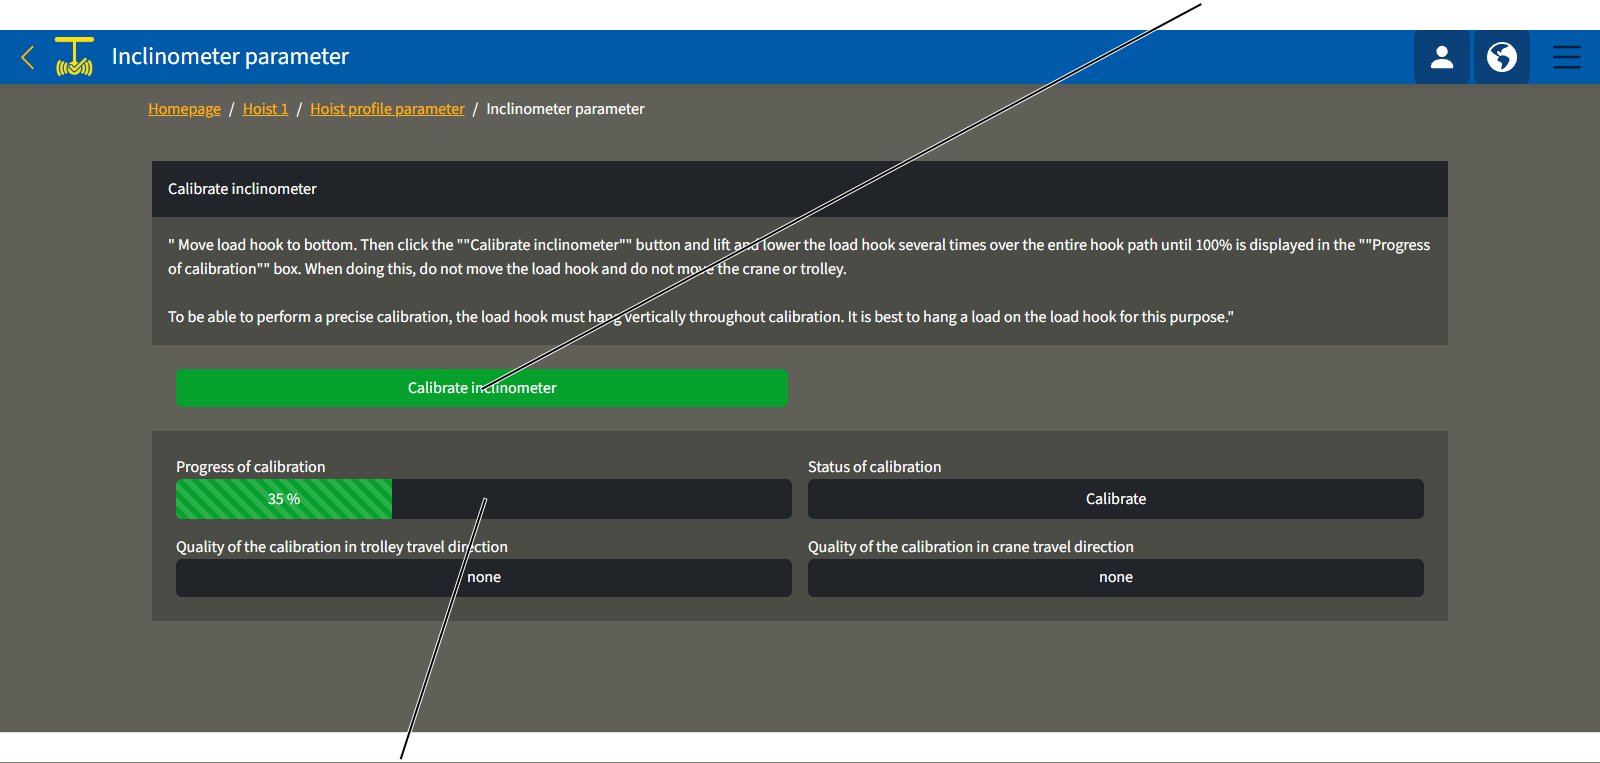
- Abbassare completamente il gancio di carico.
- Se possibile e sensato: agganciare un carico.
- Cliccare sul pulsante su schermo "Calibrate inclinometer"
- Sollevare e abbassare il gancio di carico sull'intera corsa del gancio fino a che nel campo "Progress of the calibration" non viene visualizzato il 100%.
Durante la corsa di calibrazione, il carrello e la gru non devono essere spostati, in quanto il loro movimento causerebbe l'oscillazione del gancio di carico. Questo falserebbe la calibrazione. Non muovere il gancio di carico in nessun altro modo durante la corsa di calibrazione.
- Nei campi "Quality of the calibration in trolley travel direction" e "Quality of the calibration in crane travel direction" viene visualizzata la bontà del risultato della corsa di calibrazione.
- Controllare l'impostazione corretta dell'orientamento dell'inclinometro. Vedere "Impostazione dell'orientamento dell'inclinometro".
Impostazione dell'orientamento dell'inclinometro
Per fare in modo che gli assistenti gancio di carico possano misurare correttamente la deviazione della fune, l'orientamento dell'inclinometro deve essere impostato correttamente in KranOS.
Prima che l'orientamento dell'inclinometro possa essere impostato, l'inclinometro deve essere calibrato. Vedere "Calibrazione dell'inclinometro".
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "SERVICE" (livello di accesso utente [2]).
Panoramica: navigazione in KranOS |
|---|
Utente "SERVICE" 🡪 "Movement profile" |
- Eseguire il login a KranOS con l'utente "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Movement profile".
- Appare la finestra "Movement profile":
Interruttore "Inclinometer rotated by 90°"Menu a discesa "Orientation of inclinometer"
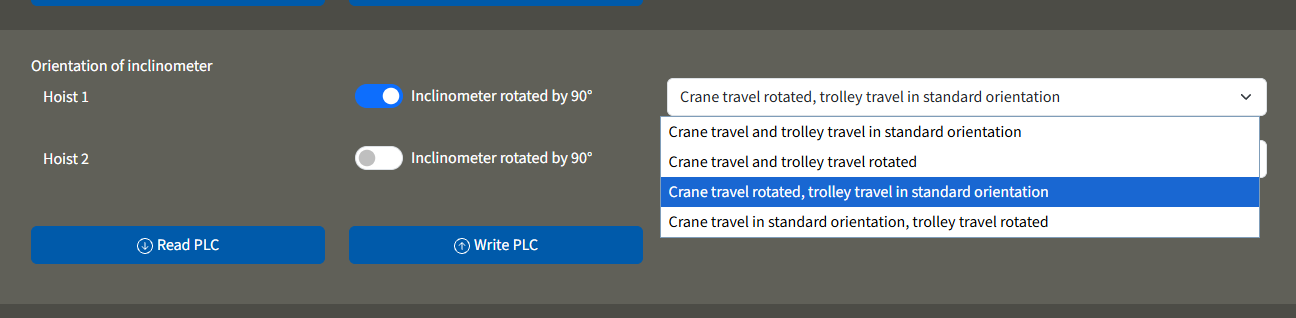
- Selezionare attraverso il menu a discesa l'orientamento dell'inclinometro per il rispettivo dispositivo di sollevamento.
- Eventualmente selezionare la direzione di installazione dell'inclinometro con l'interruttore "Inclinometer rotated by 90°".
- L'interruttore viene evidenziato in blu.
- Cliccare sul pulsante su schermo "Write PLC".
Controlli
Per gli addetti al controllo e al collaudo della gru conformemente alle prescrizioni in materia di sicurezza sul lavoro.
La gru deve essere controllata regolarmente per garantirne un funzionamento sicuro. Il gestore è responsabile di questo controllo periodico.
Prima di iniziare
Intervalli dei controlli
Il controllo periodico avviene almeno una volta l'anno.
In determinate circostanze è necessario eseguire il controllo periodico più frequentemente. Le ragioni possono essere:
- Frequenti lavori alla portata.
- Lavoro su più turni.
- Uso frequente.
- Ambiente sporco o aggressivo.
Il gestore è responsabile per il controllo dei requisiti e per la definizione degli intervalli dei controlli. ABUS è sempre a vostra disposizione per eventuali domande.
Requisiti dell'esaminatore
Il gestore della gru è responsabile per la scelta e l'adeguata qualifica dell'esaminatore.
Esempi di persone abilitate:
- Persone con vaste conoscenze acquisite attraverso una formazione professionale in ingegneria meccanica e nei sistemi elettronici delle gru.
- Persone con sufficiente esperienza nel funzionamento, montaggio e manutenzione di gru.
- Persone con conoscenza approfondita delle regole della tecnica, delle direttive e delle norme di sicurezza vigenti nel rispettivo Paese.
- Persone che frequentano regolarmente i corsi di formazione di ABUS.
Entità del controllo
La persona addetta al controllo della gru è responsabile dell'entità e del tipo di controllo.
Panoramica: controllo della gru con ABUControl
Oltre ai punti qui descritti, si devono controllare anche i punti descritti negli altri manuali del prodotto in dotazione.
La decisione di dichiarare in perfetto stato la gru è di esclusiva responsabilità dell'esaminatore che esegue il controllo. Se vengono rilevati difetti, è necessario rimuoverli. L'esaminatore decide se successivamente è necessario ripetere il controllo della gru.
Se le disposizioni locali vigenti richiedono ulteriori controlli, eseguire anche questi controlli.
Verificare anche i seguenti punti:
- Leggere i dati di esercizio e la memoria collettiva del carico per il calcolo della durata utile residua. Vedere "Lettura dei dati di esercizio e della memoria collettiva del carico".
- In caso di accostamento al limitatore di corsa superiore nel funzionamento normale: controllare il limitatore di corsa di sicurezza. Vedere "Controllo del limitatore di corsa di sicurezza".
- Controllare la fune tramite l'analisi dello stato di usura. Vedere "Controllo della fune tramite l'analisi dello stato di usura" e "Parametri per lo stato di usura massima e dati sulla trasmissione a fune".
- Controllare la protezione da sovraccarico. Vedere "Controllo della protezione da sovraccarico".
Lettura dei dati di esercizio e della memoria collettiva del carico
ABUControl rileva durante il funzionamento numerosi dati di esercizio e li rappresenta in modo ben strutturato. I dati di esercizio, soprattutto quelli del contaore di servizio e della memoria collettiva del carico, sono importanti per il controllo periodico.
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Può aver eseguito il login l'utente "CUSTOMER" (livello di accesso utente [1]) o "SERVICE" (livello di accesso utente [2]). L'accesso è tuttavia possibile anche senza login (livello di accesso utente [0]).
Apertura dei dati di esercizio
Senza login:
- Creare una connessione WLAN.
- Aprire KranOS nel browser. Vedere "Login e accesso a KranOS".
- Appare la finestra "Operating data".
Con utente che ha effettuato il login:
- Nella schermata iniziale: nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Operating data".
- Appare la finestra con i dati di esercizio.
Nota:
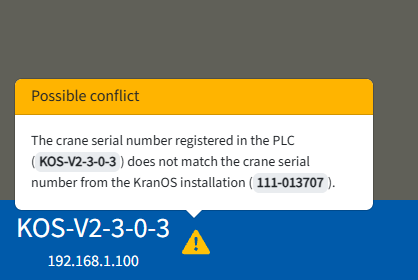
Se il numero di serie della gru salvato nel PLC non coincide con il numero di serie della gru in KranOS, viene visualizzato un messaggio relativo alla difformità.
Lettura dei dati di esercizio
Campo "Operating hours"Campo "Reversing motions"
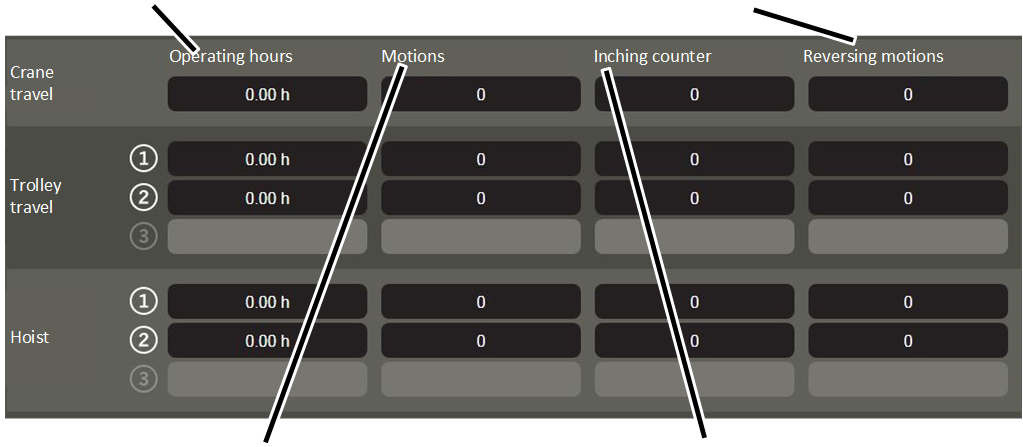
- Nella riga relativa all'asse della gru desiderato leggere il relativo valore.
- "Operating hours": arco di tempo durante il quale il motoriduttore o i motoriduttori del relativo asse della gru sono stati in movimento.
- "Motions": numero di movimenti del relativo asse della gru. Viene sommato ogni volta un movimento se il relativo motoriduttore viene accelerato da fermo.
- "Inching counter": numero di movimenti brevi. Il numero viene incrementato di uno ogni volta che il relativo motoriduttore viene accelerato da fermo e si muove per un massimo di 2 s. Contemporaneamente viene incrementato di uno anche il campo di testo "Motions".
- "Reversing motions": numero di movimenti di inversione. Il numero viene incrementato di uno ogni volta che il relativo motoriduttore viene accelerato da una direzione di movimento direttamente nella direzione opposta entro 2 s. Contemporaneamente viene incrementato di uno anche il campo di testo "Motions".
Lettura della memoria collettiva del carico
Campo "Consumed value"Campo "Overload counter"
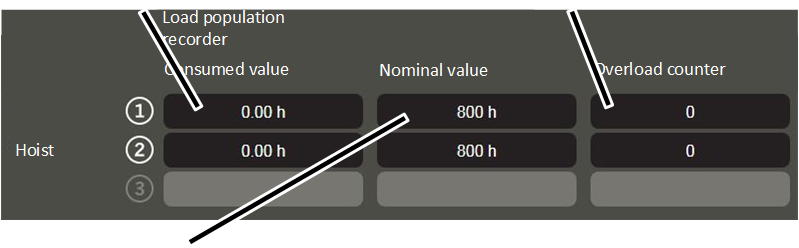
- "Consumed value": ore a pieno carico calcolate del dispositivo di sollevamento.
- "Nominal value": valore massimo ammesso di ore a pieno carico del dispositivo di sollevamento.
- "Overload counter": numero di movimenti di sollevamento con sovraccarico. Il numero viene incrementato ogni volta di 1 se il dispositivo di sollevamento solleva un carico con massa superiore alla portata massima della gru. Contemporaneamente viene anche incrementato di 1 il campo di testo "Motions".
Per maggiori informazioni sulla stima della durata utile residua: vedere "Manuale del prodotto generale per gru ABUS".
Note:
- I valori visualizzati vengono aggiornati mentre viene visualizzata la finestra "Operating data". In questo modo è possibile osservare in quale situazione di funzionamento vengono incrementati i valori visualizzati.
- I valori vengono memorizzati in ABUControl. Se si sostituisce il PLC, è necessario riportare i valori manualmente.
Controllo del limitatore di corsa di sicurezza
Solo con raggiungimento del limitatore di corsa superiore nel funzionamento normale
Questo paragrafo si applica solo se è consentito il raggiungimento del limitatore di corsa superiore nel funzionamento normale.
Nello svolgimento normale dei lavori è consentito il raggiungimento mirato del limitatore di corsa superiore. Il limitatore di corsa deve essere controllato al momento dell'accensione della gru.
Se il limitatore di corsa superiore viene danneggiato a causa di un utilizzo regolare, un limitatore di corsa di sicurezza garantisce lo spegnimento. Questo limitatore di corsa di sicurezza deve essere controllato nell'ambito di un controllo periodico.
Posizionamento del gancio di carico nella posizione corretta
- Allontanare il gancio di carico dalla zona del finecorsa (superiore o inferiore).
Prima del controllo il gancio di carico non deve trovarsi nell'area finecorsa.
Controllo del limitatore di corsa di sicurezza
Posizione "superiore"
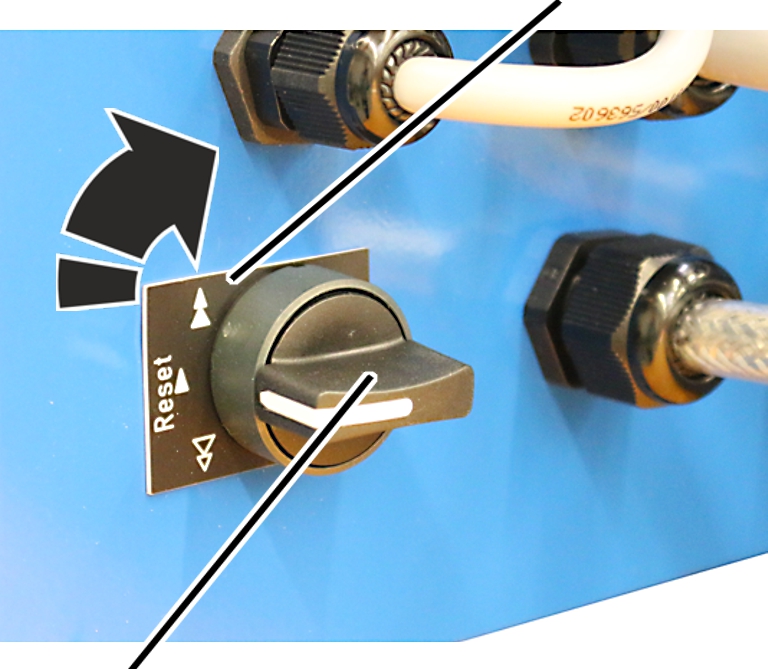
- Ruotare l'interruttore a manopola sulla posizione "superiore" e tenerlo in questa posizione.
- Sollevare lentamente il gancio di carico.
- Il gancio di carico si alza.
- Con l'interruttore a manopola attivato il gancio di carico non si ferma come di solito nella posizione di funzionamento del limitatore di corsa superiore, ma prosegue la corsa.
- Il limitatore di corsa di sicurezza viene attivato.
- Il relè principale si disattiva.
- Il controllo del limitatore di corsa di sicurezza è terminato.
Se il relè principale non si disattiva:
- C'è un problema con il collegamento della gru o con singoli componenti. Interrompere i lavori con la gru.
- Spegnere la gru.
- Contattare il Servizio di Assistenza ABUS. Vedere «Servizio di Assistenza ABUS».
Riaccensione della gru
Posizione "inferiore"
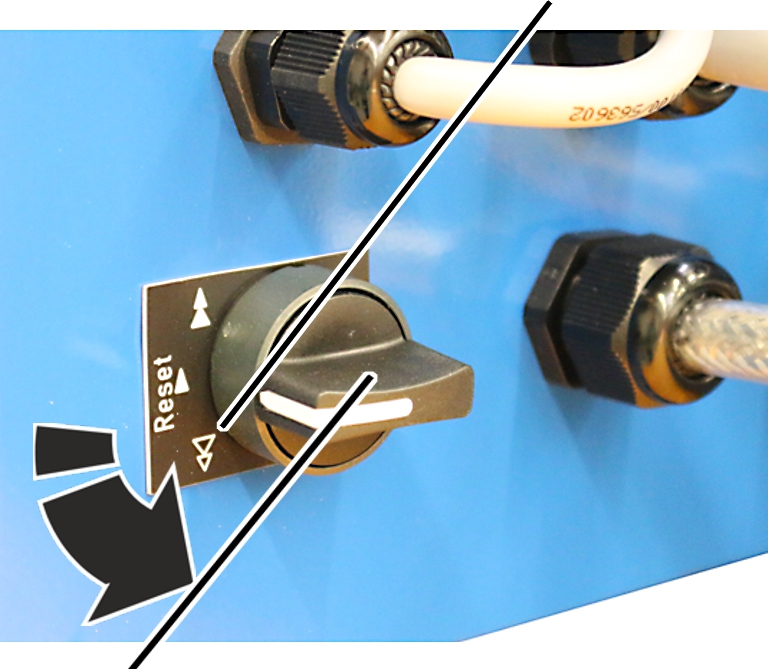
- Ruotare l'interruttore a manopola sulla posizione "inferiore" e tenerlo in questa posizione.
- Il relè principale viene bypassato.
- La gru si riaccende.
- Allontanare il gancio di carico dall'area finecorsa.
Solo con dispositivi di sollevamento gemelli
La procedura con dispositivi di sollevamento gemelli è simile.
- Controllare il limitatore di corsa di sicurezza sulla trasmissione del dispositivo di sollevamento 1.
- Riavviare la gru dalla trasmissione del dispositivo di sollevamento 1.
- Controllare il limitatore di corsa di sicurezza sulla trasmissione del dispositivo di sollevamento 2.
- Riavviare la gru dal dispositivo di sollevamento 2.
Controllo della fune tramite l'analisi dello stato di usura
Il controllo della fune è reso più semplice e sicuro da ABUControl, dove sono infatti visualizzati i tratti predefiniti di fune per i quali è stata calcolata un'usura notevole.
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "CUSTOMER" (livello di accesso utente [1]) o "SERVICE" (livello di accesso utente [2]).
Apertura di "Wear maximum acceptable wear"
Panoramica: navigazione in KranOS |
|---|
Utente "CUSTOMER" o "SERVICE" 🡪 "Hoist" 🡪 "Wear maximum acceptable wear" |
- Eseguire il login a KranOS con l'utente "CUSTOMER" (livello di accesso utente [1]) o "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nel menu principale selezionare il dispositivo di sollevamento desiderato (ad es. dispositivo di sollevamento 1).
- Appare la finestra relativa al dispositivo di sollevamento desiderato.
- Nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Wear maximum acceptable wear".
Lettura del calcolo dello stato di usura massima
Colonna "Rope position"Colonna "Wear length"
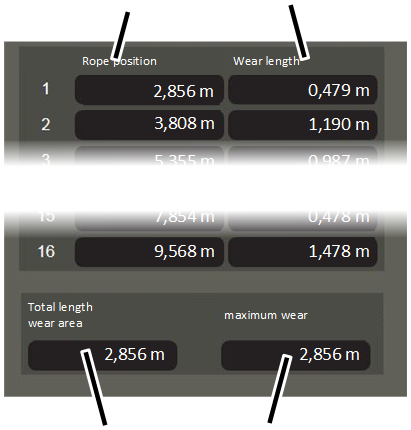
- Viene visualizzata la finestra "Wear maximum acceptable wear".
- Nella tabella sono visualizzati uno o più tratti predefiniti di fune (un tratto predefinito di fune per ciascuna riga) per il quale o per i quali ABUControl ha calcolato un'usura notevole.
- La colonna "Rope position" indica la posizione in cui si trova il tratto predefinito di fune interessato. Viene misurato il tratto compreso fra il punto di ancoraggio e l'inizio del tratto predefinito di fune interessato.
- La colonna "Wear length" indica quanto è lungo il tratto predefinito di fune che presenta usura notevole. La misura viene eseguita dall'inizio della posizione indicata nella colonna "Rope position".
- Nel campo "Total length wear area" è visualizzato il tratto predefinito di fune della tabella che secondo il calcolo è il tratto predefinito di fune con l'usura più alta.
- Nel campo "Maximum wear" è visualizzata l'entità dell'usura del tratto predefinito di fune con l'usura più alta.
- Iniziare il controllo della fune dai punti della fune indicati.
Controllare uno dopo l'altro tutti i tratti predefiniti di fune indicati. È questo tratto predefinito di fune che per primo sarà interessato da rotture del filo.
Controllo della fune
In tutti i tratti predefiniti di fune con usura notevole indicati:
Distanza dal punto di ancoraggio all'inizio del tratto predefinito di fune (campo "Wire length")
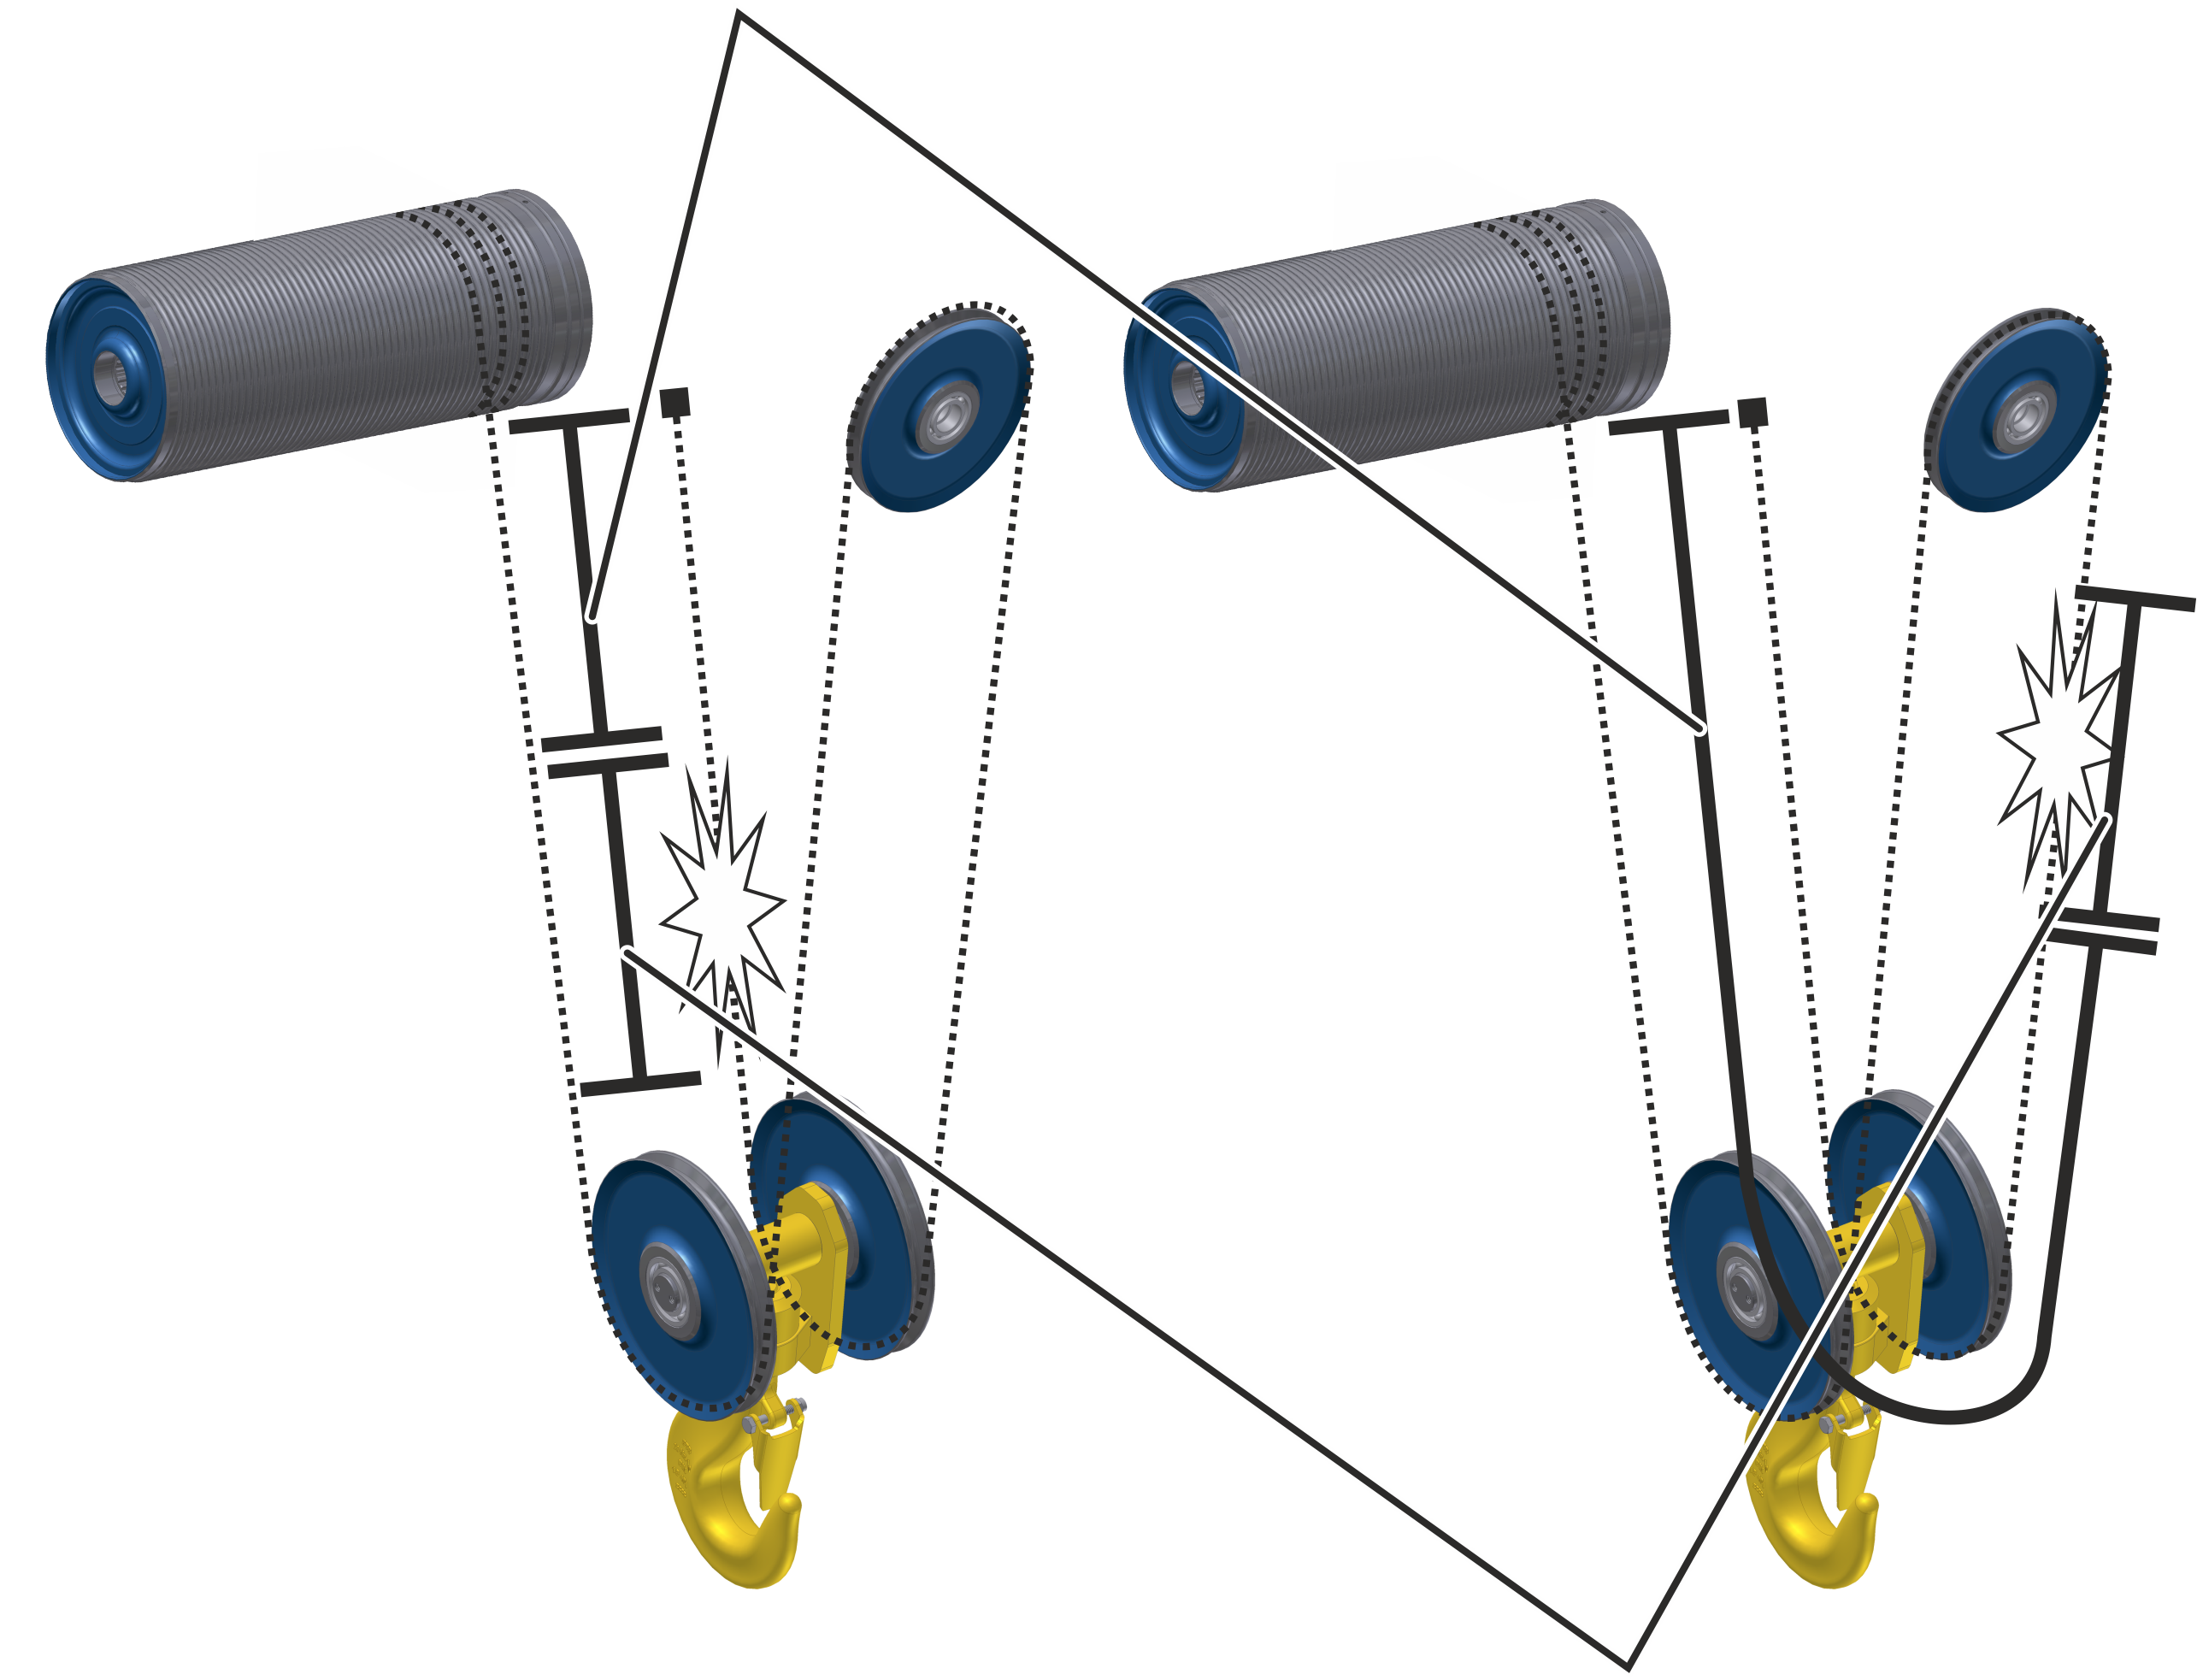
- Far scorrere il più possibile verso il basso il gancio di carico.
In questo modo è più semplice eseguire la misurazione.
- Misurare la distanza "Rope position" a partire dal punto di ancoraggio del paranco a fune.
In questo punto inizia il tratto predefinito di fune con usura notevole.
Il tratto predefinito di fune con l'usura maggiore si trova generalmente nel primo tiro ma a seconda del tipo di utilizzo della gru può trovarsi anche in altri tiri. In questo caso misurare la distanza "Rope position" intorno alla puleggia sul bozzello a partire dal punto di ancoraggio del paranco a fune.
- Misurare la "Total length wear area" a partire dall'inizio del tratto predefinito di fune.
- In quest'area si trova il tratto predefinito di fune con usura notevole. È questo tratto predefinito di fune che per primo sarà interessato da rotture del filo.
- Iniziare il controllo della fune della qui.
Vedere anche il "Manuale del prodotto generale per gru ABUS", paragrafo "Controllo della fune".
Se per il tratto predefinito di fune in questione non è stato stabilito lo stato di usura massima:
- Controllare tutta la fune restante.
Solo per paranchi a fune con dispositivi di sollevamento gemelli e per paranchi a fune con dispositivo per sollevamento perfettamente verticale
Questo paragrafo è valido solamente per paranchi a fune con dispositivi di sollevamento gemelli (su ciascun rullo avvolgitore non viene avvolta solamente un'estremità della fune ma entrambe) e per paranchi a fune con dispositivo per sollevamento perfettamente verticale (sullo stesso rullo avvolgitore non viene avvolta solo un'estremità della fune ma entrambe).
Controllo di entrambe le metà della fune
Puleggia di compensazione
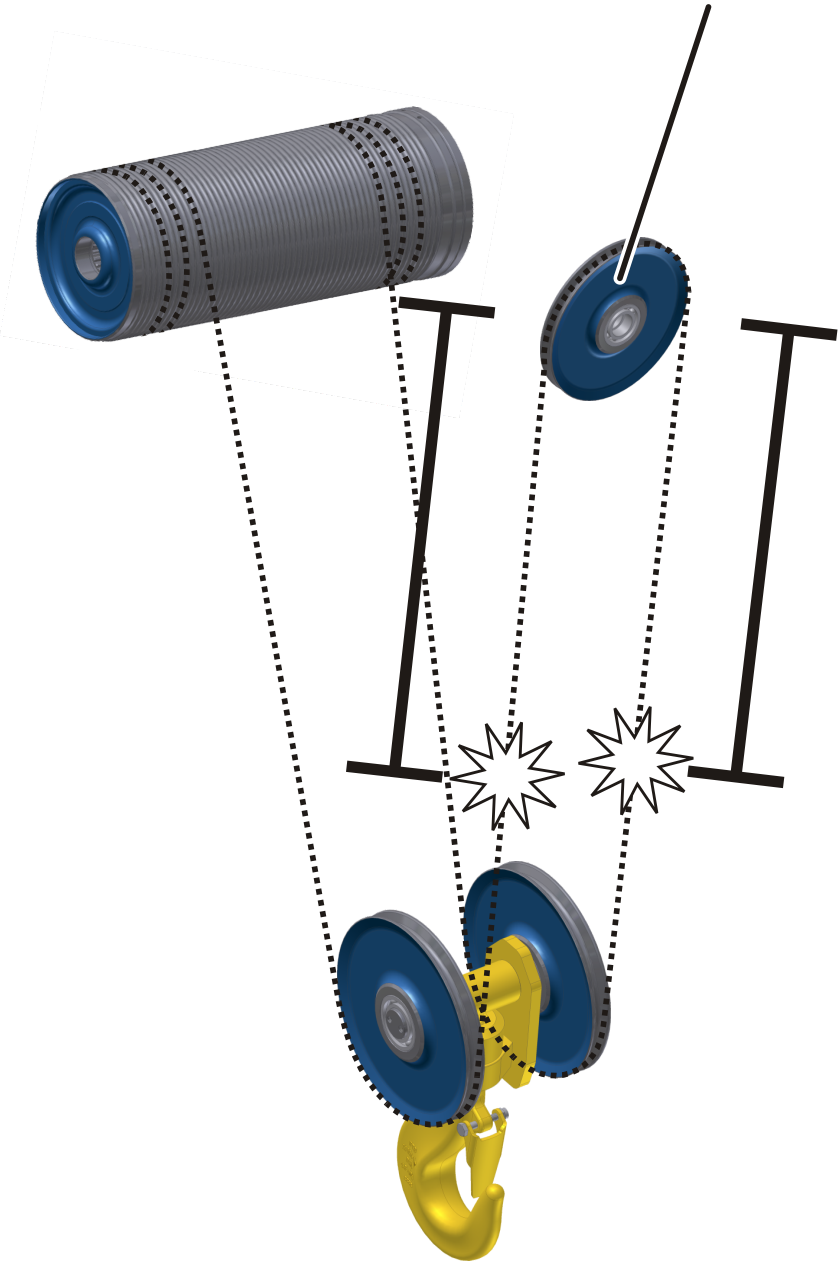
Su questi paranchi a fune, la fune viene avvolta su entrambe le rispettive estremità. Il tratto di fune intermedio si trova quasi immobile sulla puleggia di compensazione del paranco a fune o del bozzello. Questa puleggia di compensazione viene considerata idealmente come punto di ancoraggio ed entrambe le metà della fune come due singole funi.
L'usura rilevata da ABUControl vale sia per la prima sia per la seconda metà della fune. Vista la disposizione simmetrica si presuppone lo stesso grado di usura per entrambe le metà della fune.
- Controllare sia la metà della fune a sinistra sia la metà della fune a destra della puleggia di compensazione. Considerare la puleggia di compensazione come punto di ancoraggio.
Controllo della fune sulla puleggia di compensazione
ABUControl considera come punto di ancoraggio la fune sulla puleggia di compensazione. Per questo motivo in questo punto non è possibile calcolare l'usura.
Tuttavia anche la fune che si trova sulla puleggia di compensazione è soggetta all'usura in seguito all'oscillazione del carico e alla rotazione leggermente diversa di entrambi i rulli avvolgitori.
Puleggia di compensazione
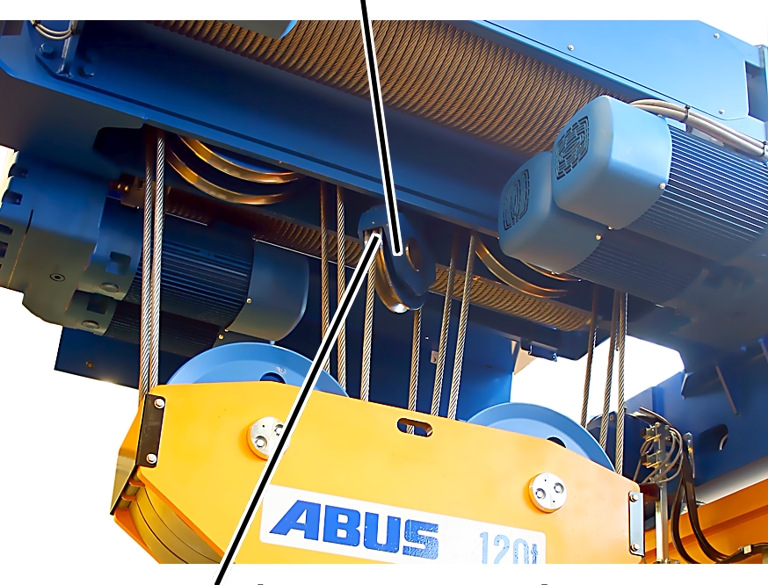
- Oltre al resto della fune, controllare in maniera particolarmente scrupolosa anche il tratto di fune che si trova sulla puleggia di compensazione (puleggia di rinvio centrale in alto sul paranco a fune o sul bozzello).
Sostituzione della fune
Se la fune ha raggiunto lo stato di usura massima:
- Sostituire la fune. Vedere "Sostituzione della fune" e il manuale del prodotto del paranco a fune.
Parametri per lo stato di usura massima e dati sulla trasmissione a fune
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "CUSTOMER" (livello di accesso utente [1]) o "SERVICE" (livello di accesso utente [2]).
Apertura di "Maximum acceptable wear parameter"
Panoramica: navigazione in KranOS |
|---|
Utente "CUSTOMER" o "SERVICE’" 🡪 "Hoist" 🡪 "Hoist profile parameter" 🡪 "Maximum acceptable wear parameter" |
- Eseguire il login a KranOS con l'utente "CUSTOMER" (livello di accesso utente [1]) o "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nel menu principale selezionare il dispositivo di sollevamento desiderato (ad es. dispositivo di sollevamento 1).
- Appare la finestra relativa al dispositivo di sollevamento desiderato.
- Nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Hoist profile parameter".
- Viene visualizzata la finestra "Hoist profile parameter".
- Nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Maximum acceptable wear parameter".
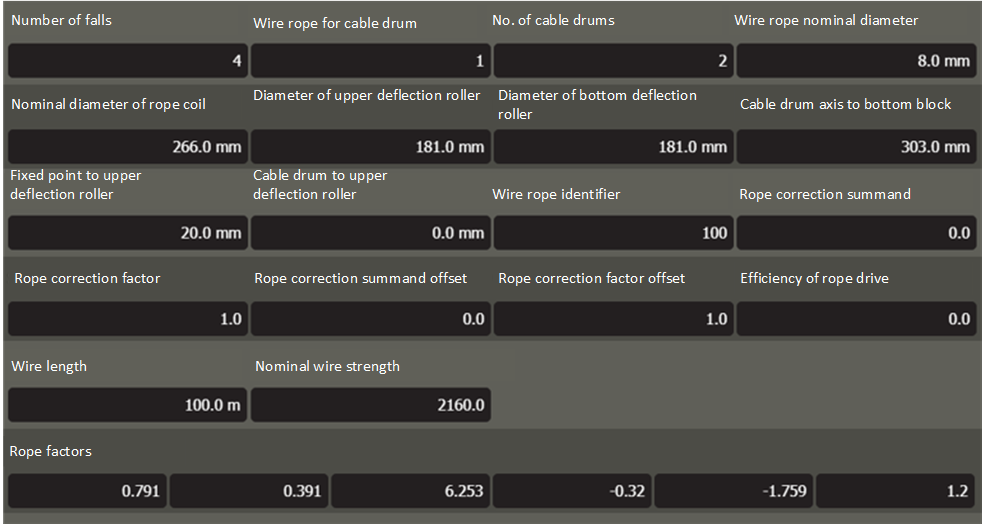
- Viene visualizzata la finestra "Maximum acceptable wear parameter".
- Leggere i parametri desiderati:
- "Number of falls": numero di tratti di fune che corrono tra il bozzello e il telaio del carrello.
- "Wire rope for cable drum":
1: Un'estremità della fune viene avvolta sul rullo avvolgitore, l'altra estremità della fune è fissata al punto di ancoraggio.
2: Entrambe le estremità della fune vengono avvolte sul rullo avvolgitore (paranco a fune con dispositivo per sollevamento perfettamente verticale, tiri di fune D4/2)
- "No. of cable drums": numero di rulli avvolgitori per paranco a fune
1: Paranco a fune per gru a ponte monotrave (tipo E, S, U) o per gru a ponte bitrave (tipo D, DA, DQA)
2: Dispositivi di sollevamento gemelli (tipo Z, ZA)
- "Wire rope nominal diameter": diametro della fune sul rullo avvolgitore
- "Nominal diameter of rope coil": diametro di un singolo giro di fune sul rullo avvolgitore (diametro del rullo avvolgitore + diametro della fune)
- "Diameter of upper deflection roller": diametro della puleggia di rinvio superiore + diametro della fune
- "Diameter of bottom deflection roller": diametro della puleggia di rinvio inferiore + diametro della fune
- "Cable drum axis to bottom block": distanza tra l'asse del rullo avvolgitore e l'asse della/e puleggia/pulegge di rinvio del bozzello
- "Fixed point to upper deflection roller": distanza dal punto di ancoraggio all'asse della puleggia di rinvio superiore
- "Cable drum to upper deflection roller": distanza dall'asse del rullo avvolgitore all'asse della puleggia di rinvio superiore.
- "Wire rope identifier": contrassegno di riconoscimento fune ABUS (A100=100, A101=101, A102=102, A103=103, A104=104, A105=105, A106=106)
- "Rope correction summand": valore interno per il calcolo
- "Rope correction factor": valore interno per il calcolo
- "Rope correction summand offset": valore interno per il calcolo
- "Rope correction factor offset": valore interno per il calcolo
- "Efficiency of rope drive": valore interno per il calcolo
- "Wire length": lunghezza dell'intera fune
- "Nominal wire strength": resistenza della fune
- "Rope factors": valori interno per il calcolo
Controllo della protezione da sovraccarico
La protezione da sovraccarico deve essere controllata nell'ambito del controllo periodico e in caso di sovraccarico deve disattivare il movimento di sollevamento.
Requisiti per il controllo della protezione da sovraccarico:
- Per la prima operazione è necessario un carico di prova.
- Deve essere nota la massa esatta del carico di prova.
- La massa del carico di prova dovrebbe essere il più possibile pari o simile alla portata massima della gru/del carrello.
Poiché la protezione da sovraccarico reagisce in caso di sovraccarico del 110%, in KranOS si deve ridurre temporaneamente il fattore per la misurazione del sovraccarico. In questo modo è possibile far attivare la protezione da sovraccarico anche con un carico di prova inferiore al 110% della portata massima della gru.
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "SERVICE" (livello di accesso utente [2]).
Apertura dei parametri per il profilo di sollevamento
Panoramica: navigazione in KranOS |
|---|
Utente "SERVICE" 🡪 "Hoist" 🡪 "Hoist profile parameter" |
- Eseguire il login a KranOS con l'utente "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nel menu principale selezionare il dispositivo di sollevamento desiderato (ad es. dispositivo di sollevamento 1).
- Appare la finestra relativa al dispositivo di sollevamento desiderato.
- Nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Hoist profile parameter".
Riduzione di "Overload factor"
- Viene visualizzata la finestra "Hoist profile parameter".
- Nel campo "Overload factor" inserire un fattore in corrispondenza del quale il carico di prova presente deve essere considerato un sovraccarico.
- Cliccare sul pulsante su schermo "Write PLC".
Sollevamento del carico di prova
- Sollevare il carico di prova rispettando le prescrizioni di sicurezza.
- La protezione da sovraccarico deve attivarsi.
- L'indicazione sul display a LED a matrice lampeggia.
- Deporre il carico di prova.
Reset della protezione da sovraccarico
- Spegnere la gru dal sezionatore di rete o dall'interruttore di alimentazione.
- Attendere 60 s.
- Riaccendere la gru.
- ABUControl viene riavviato.
- Il fattore di sovraccarico viene resettato.
Manutenzione
Per gli addetti alla manutenzione, riparazione o modifica della gru.
Il gestore della gru è responsabile per la scelta e l'adeguata qualifica del personale addetto alla manutenzione.
Esempi di persone abilitate:
- Persone con vaste conoscenze acquisite attraverso una formazione professionale in ingegneria meccanica e nei sistemi elettronici delle gru.
- Persone con sufficiente esperienza nel funzionamento, montaggio e manutenzione di gru.
- Persone con conoscenza approfondita delle regole della tecnica, delle direttive e delle norme di sicurezza vigenti nel rispettivo Paese.
- Persone che frequentano regolarmente i corsi di formazione di ABUS.
ABUS non si assume alcuna responsabilità per danni causati da operazioni di manutenzione eseguite in modo sbagliato e da personale non qualificato.
ABUS consiglia di far eseguire la manutenzione al Servizio di Assistenza ABUS.
Impiegare solo parti di ricambio originali ABUS. Altrimenti decade il diritto di garanzia.
Avvertenze di sicurezza per la manutenzione
Osservare le seguenti avvertenze di sicurezza durante tutti i lavori di manutenzione sulla gru con ABUControl:
- Spegnere l'interruttore di alimentazione. Bloccare l'interruttore in modo da impedirne una riattivazione accidentale.
- Aprire il sezionatore di cortocircuito nel quadro elettrico della gru. Bloccare il sezionatore di cortocircuito con un lucchetto per impedire che possa richiudersi accidentalmente.
- Utilizzare una piattaforma sollevabile e un dispositivo anticaduta adatti.
- Transennare adeguatamente l'area di lavoro intorno alla piattaforma sollevabile.
- Disattivare le altre gru che si trovano sulla stessa via di corsa o le gru che si trovano sopra o sotto la gru da sottoporre a manutenzione. Bloccare gli interruttori in modo da impedirne l'attivazione accidentale. Altrimenti le altre gru potrebbero rovesciare la piattaforma sollevabile o urtare contro la gru che deve essere sottoposta a manutenzione.
- Informare le persone che si trovano nelle vicinanze sui lavori di manutenzione.
- Far eseguire i lavori sul sistema elettrico della gru solamente a elettricisti adeguatamente addestrati!
- Anche dopo aver premuto il tasto per arresto di emergenza, nel comando della gru e nel comando del carrello sono ancora presenti alte tensioni; queste possono causare lesioni mortali.
Queste avvertenze per la sicurezza valgono in modo specifico per la gru con ABUControl:
- Prima di eseguire i lavori sulla gru, staccare il cavo di alimentazione e attendere almeno 15 minuti finché le tensioni nei circuiti intermedi dei convertitori di frequenza non si sono scaricate.
- Non aprire la carcassa dei convertitori di frequenza.
Disattivazione della gru
Disattivazione della gru con sezionatore di cortocircuito
Il sezionatore di cortocircuito nel comando della gru svolge la funzione di sezionatore di rete. In questo modo è possibile scollegare completamente la gru dalla rete elettrica.
Questa procedura è consigliabile soprattutto quando non è possibile spegnere l'intero impianto gru con un interruttore di alimentazione.
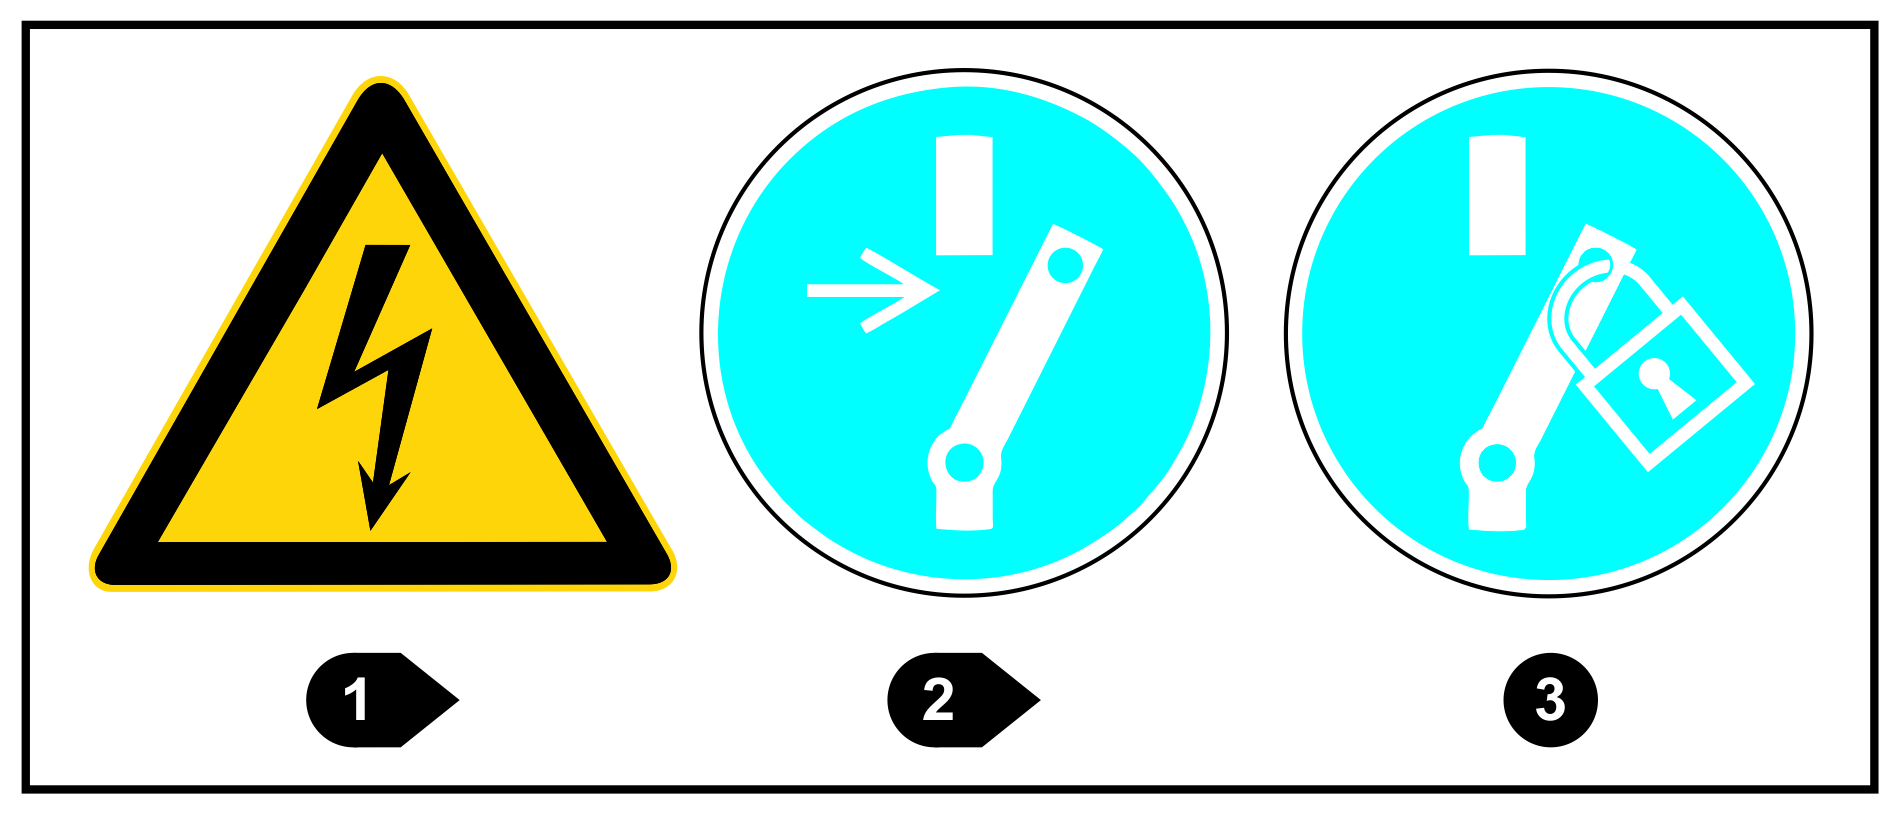
Targhetta di sicurezza del prodotto sul coperchio del comando per la disattivazione della gru.
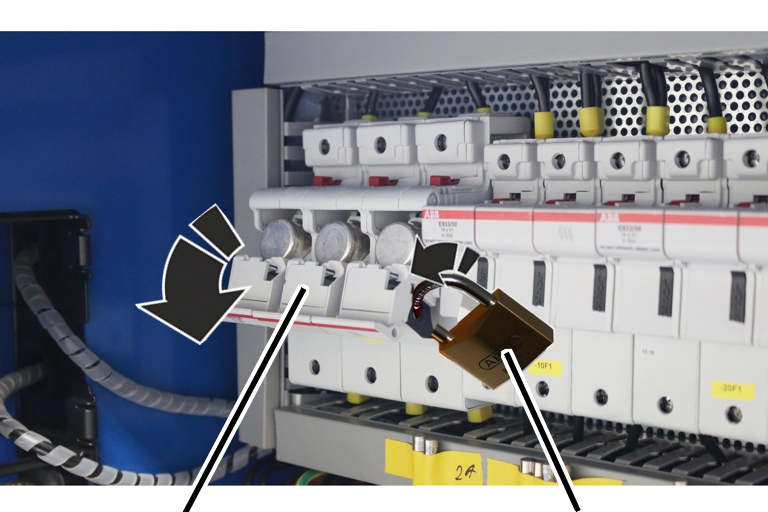
- Aprire il comando della gru.
- Abbassare il sezionatore di cortocircuito rispettando le prescrizioni di sicurezza.
- Bloccare il sezionatore di cortocircuito con un lucchetto per impedire che possa richiudersi accidentalmente.
- Attendere 15 minuti finché le tensioni nel comando della gru non si sono scaricate.
- La gru è fuori tensione a partire dal sezionatore di cortocircuito. Fino al sezionatore di cortocircuito è ancora presente tensione. Nei circuiti elettrici speciali (ad es. per i mezzi di imbracatura) può esserci tensione anche se il sezionatore di cortocircuito è aperto.
Sostituzione dei fusibili
Fusibile
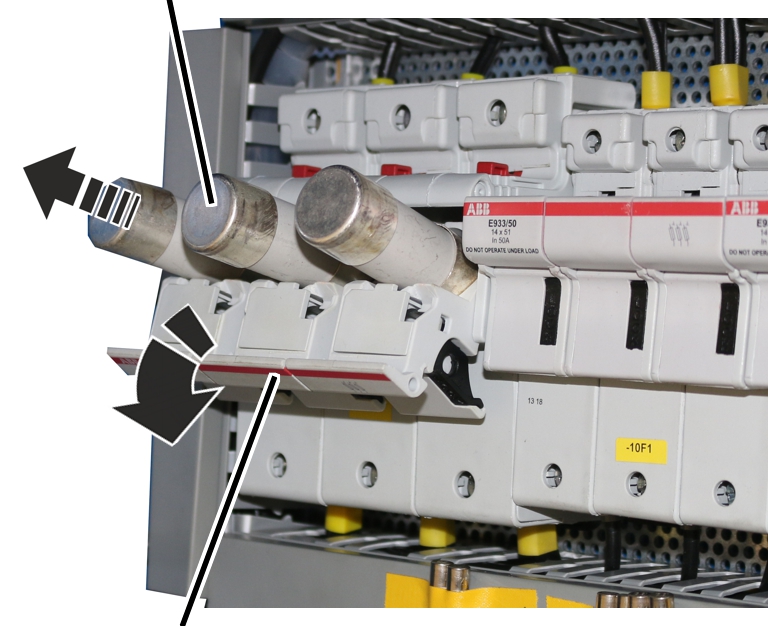
- Aprire verso l'estero il sezionatore di cortocircuito.
- Sostituire il fusibile.
- Richiudere il sezionatore di cortocircuito.
Impostazione delle posizioni di funzionamento per il limitatore di corsa di sicurezza e il limitatore di corsa superiore
Il paranco a fune ha un finecorsa rotativo con tre posizioni di funzionamento.
Le posizioni di funzionamento per il limitatore di corsa superiore e il limitatore di corsa di sicurezza sopra di esso vengono impostate e bloccate in fabbrica.
Dopo la sostituzione della fune o dopo un intervento di riparazione, potrebbe essere necessario regolare nuovamente la posizione di funzionamento per il limitatore di corsa superiore (ad es. se il gancio di carico non deve sollevarsi completamente a causa della presenza di una traversa).
Rilevamento delle posizioni di funzionamento
Posizione di funzionamento
limitatore di corsa di sicurezza C1
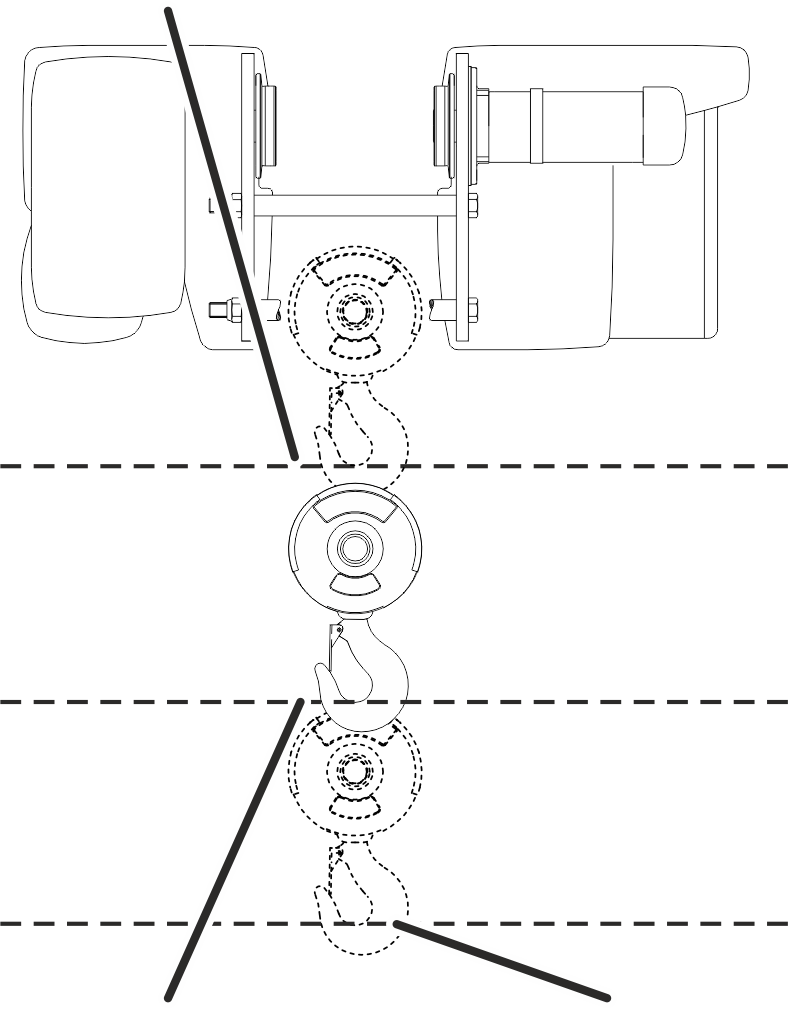
- La posizione più alta del gancio raggiungibile (misura C) è la posizione più alta che il gancio di carico può raggiungere senza danneggiare la fune. In questa misura viene tenuto conto di una certa distanza di sicurezza.
- La posizione più alta del gancio raggiungibile (misura C) è la distanza tra il bordo inferiore della ruota sul paranco a fune e il bordo interno del gancio di carico.
- La posizione più alta del gancio raggiungibile (misura C) si riferisce sempre a un gancio di carico di serie. In caso di ganci di carico più grandi o più piccoli consultare la scheda tecnica del paranco a fune per la posizione più alta del gancio raggiungibile.
- La posizione di funzionamento per il limitatore di corsa di sicurezza è denominata C1 e si trova al di sopra della posizione più alta del gancio raggiungibile. Si tratta della posizione più alta in assoluto che il gancio di carico può raggiungere senza danneggiare la fune.
- La posizione di funzionamento per il limitatore di corsa superiore è denominata C2 e si trova al di sotto della posizione più alta del gancio raggiungibile.
- Entrambe le posizioni di funzionamento (C1 e C2) hanno due bordi di riferimento alternativi: A1 e A2 (distanza tra un bordo del paranco a fune facilmente accessibile dal basso e l'asse della puleggia di rinvio sul bozzello) e B1 e B2 (distanza tra un bordo del paranco a fune facilmente accessibile dal basso e il bordo superiore del bozzello). Queste misure supplementari possono essere usate in alternativa alla posizione più alta del gancio raggiungibile e facilitare quindi la misurazione. Inoltre non dipendono dalla dimensione del gancio di carico e possono essere usate anche con ganci di carico più piccoli o più grandi.
- Selezionare il bordo di riferimento adeguato sul paranco a fune e sul bozzello dal seguente disegno.
- Consultare la tabella che segue per le misure C1 e C2 o in alternativa A1 e A2 o B1 e B2.
Bordi di riferimento sul paranco a fune a seconda del modello:
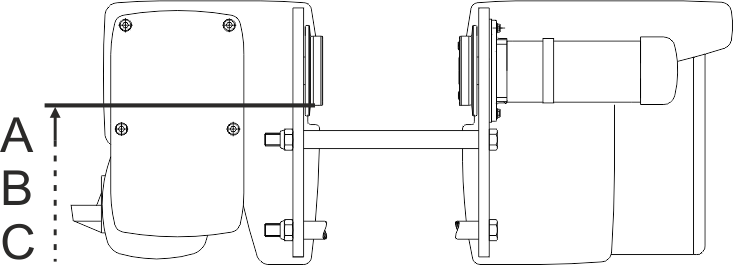
Bordi di riferimento sul bozzello:
Posizione più alta del gancio raggiungibilePosizione di funzionamento limitatore di corsa di sicurezza
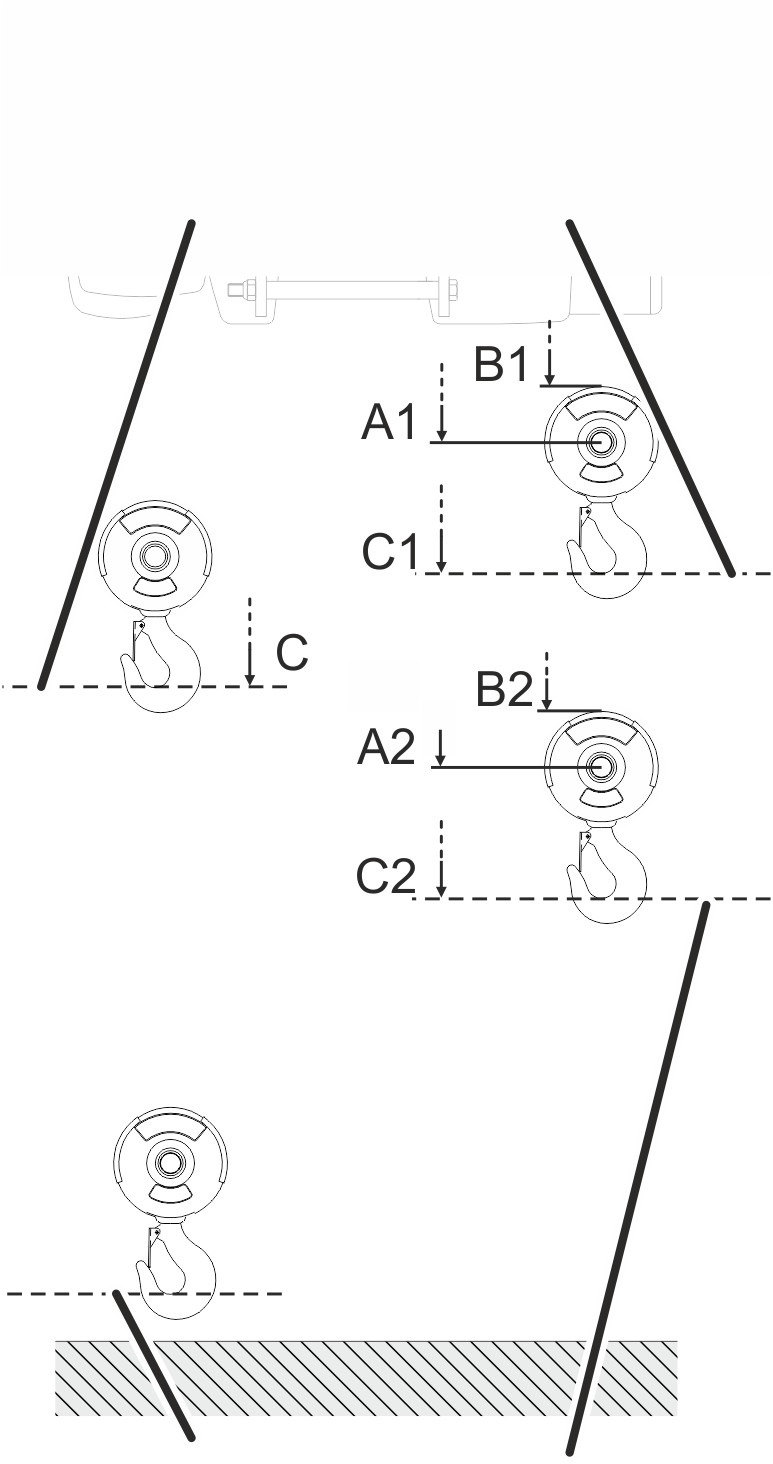
Informazioni generali:
- 146 giri della vite di regolazione ruotano la camma di commutazione sul finecorsa rotativo di 360°.
- Nella tabella che segue è indicato a quanti millimetri di corsa del gancio corrisponde un giro della vite di regolazione.
- La rotazione della vite di regolazione verso destra sposta la posizione di funzionamento verso il basso; la rotazione della vite di regolazione verso sinistra sposta la posizione di funzionamento verso l'alto.
- Nella tabella che segue è indicato quanti millimetri di corsa del gancio percorre il gancio di carico nella zona morta del microinterruttore (isteresi di circuito).
Posizione di funzionamento |
Posizione di funzionamento |
Zona morta (isteresi di circuito) |
Corsa del gancio per giro della vite di regolazione |
|||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|
Tipo |
Dimensione costruttiva |
Tiri di fune |
Passo del carrello [mm] |
Misura C |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
E |
800 |
4/1 |
Fino a 300 |
400 |
165 |
70 |
380 |
215 |
120 |
430 |
55 |
71 |
E |
1000 * |
2/1 |
Fino a 300 |
567 |
210 |
105 |
525 |
310 |
205 |
625 |
120 |
154 |
E |
1000 * |
4/1 |
Fino a 300 |
500 |
230 |
125 |
480 |
279 |
175 |
530 |
60 |
77 |
E |
2000 |
2/1 |
Fino a 300 |
580 |
180 |
70 |
540 |
280 |
170 |
640 |
130 |
172 |
E |
2000 |
4/1 |
Fino a 300 |
500 |
195 |
80 |
480 |
245 |
130 |
530 |
65 |
86 |
E |
3000 |
2/1 |
Fino a 300 |
664 |
215 |
70 |
625 |
315 |
170 |
734 |
160 |
214 |
E |
3000 |
4/1 |
Fino a 300 |
580 |
235 |
90 |
560 |
285 |
140 |
610 |
80 |
107 |
E |
5000 |
2/1 |
Fino a 350 |
830 |
295 |
110 |
790 |
395 |
210 |
890 |
178 |
238 |
E |
5000 |
4/1 |
Fino a 350 |
825 |
375 |
190 |
805 |
425 |
240 |
855 |
89 |
119 |
E |
6000 |
2/1 |
Fino a 350 |
830 |
295 |
110 |
790 |
395 |
210 |
890 |
194 |
260 |
* I valori indicati valgono per il GM 1000 compatto e per il GM 1000 modulare. I valori sono identici per entrambi i tipi.
Solo con paranco a fune del tipo E con passo del carrello maggiore
Questa sezione vale solo per paranchi a fune del tipo E con passo del carrello maggiore rispetto a quanto riportato nella tabella precedente.
Calcolo di una posizione più alta del gancio raggiungibile maggiore
A partire da un determinato passo del carrello occorre spostare più in basso la posizione più alta del gancio raggiungibile.
- Aggiungere alla misura C (posizione più alta del gancio raggiungibile) indicata nella tabella precedente la misura aggiuntiva riportata in questa tabella.
Passo del carrello |
Dimensioni costruttive 800 |
Dimensioni costruttive 1000 |
Modello 1000 |
Modello 2000 |
Modello 2000 |
Modello 3000 |
Modello 3000 |
Modello 5000 |
Modello 5000 |
Modello 6000 |
|---|---|---|---|---|---|---|---|---|---|---|
300 |
0 |
0 |
0 |
0 |
0 |
0 |
0 |
- |
- |
- |
350 |
49 |
39 |
45 |
43 |
53 |
62 |
80 |
0 |
0 |
0 |
400 |
98 |
78 |
89 |
86 |
106 |
124 |
160 |
76 |
74 |
76 |
450 |
146 |
117 |
134 |
129 |
159 |
187 |
240 |
152 |
148 |
152 |
500 |
195 |
156 |
178 |
172 |
212 |
249 |
320 |
228 |
222 |
228 |
550 |
- |
- |
- |
- |
265 |
311 |
401 |
304 |
296 |
304 |
600 |
- |
- |
- |
- |
318 |
373 |
481 |
380 |
370 |
380 |
650 |
- |
- |
- |
- |
371 |
435 |
561 |
456 |
444 |
456 |
700 |
- |
- |
- |
- |
424 |
498 |
641 |
532 |
518 |
532 |
Posizione di funzionamento |
Posizione di funzionamento |
Zona morta (isteresi di circuito) |
Corsa del gancio per giro della vite di regolazione |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Tipo |
Dimensione costruttiva |
Tiri di fune |
Misura C |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
S |
800 |
4/1 |
343 |
335 |
245 |
323 |
385 |
295 |
377 |
55 |
71 |
S |
1000 |
4/1 |
420 |
420 |
315 |
400 |
470 |
365 |
450 |
60 |
77 |
S |
2000 |
4/1 |
440 |
405 |
290 |
420 |
455 |
340 |
470 |
65 |
86 |
S |
3000 |
2/1 |
699 |
520 |
370 |
659 |
620 |
470 |
760 |
160 |
214 |
S |
3000 |
4/1 |
550 |
540 |
395 |
530 |
590 |
445 |
580 |
80 |
107 |
Posizione di funzionamento |
Posizione di funzionamento |
Zona morta (isteresi di circuito) |
Corsa del gancio per giro della vite di regolazione |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Tipo |
Dimensione costruttiva |
Tiri di fune |
Misura C |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
U |
5000 |
4/1 |
1132 |
270 |
80 |
1110 |
320 |
130 |
1160 |
89 |
119 |
U |
6000 |
2/1 |
1256 |
235 |
50 |
1215 |
335 |
150 |
1315 |
194 |
260 |
U |
6000 |
4/1 |
1241 |
260 |
70 |
1220 |
310 |
120 |
1270 |
97 |
130 |
U |
7000 |
2/1 |
1615 |
330 |
90 |
1575 |
430 |
190 |
1675 |
254 |
342 |
Posizione di funzionamento |
Posizione di funzionamento |
Zona morta (isteresi di circuito) |
Corsa del gancio per giro della vite di regolazione |
|||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|
Tipo |
Dimensione costruttiva |
Tiri di fune |
Passo del carrello [mm] |
Misura C |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
D |
800 |
4/1 |
144 |
170 |
80 |
125 |
220 |
130 |
175 |
55 |
71 |
|
D |
1000 |
4/1 |
195 |
190 |
85 |
175 |
240 |
135 |
225 |
60 |
77 |
|
D |
2000 |
2/1 |
295 |
160 |
50 |
255 |
260 |
150 |
355 |
130 |
172 |
|
D |
2000 |
4/1 |
215 |
175 |
60 |
195 |
225 |
110 |
245 |
65 |
86 |
|
D |
3000 |
2/1 |
315 |
190 |
45 |
275 |
290 |
150 |
375 |
160 |
214 |
|
D130 |
3000 |
4/1 |
260 |
230 |
85 |
240 |
280 |
134 |
290 |
80 |
107 |
|
D160 |
3000 |
4/1 |
260 |
225 |
80 |
240 |
275 |
129 |
290 |
80 |
107 |
|
D |
5000 |
2/1 |
440 |
240 |
50 |
400 |
340 |
150 |
500 |
178 |
238 |
|
D |
5000 |
4/1 |
160 |
385 |
285 |
100 |
365 |
335 |
150 |
415 |
89 |
119 |
D |
5000 |
4/1 |
200 |
385 |
305 |
120 |
355 |
170 |
||||
D |
5000 |
4/2 |
320 |
330 |
220 |
280 |
430 |
320 |
380 |
178 |
238 |
|
D |
6000 |
2/1 |
520 |
235 |
50 |
480 |
335 |
150 |
580 |
194 |
260 |
|
D |
6000 |
4/1 |
267 |
260 |
73 |
247 |
310 |
123 |
297 |
97 |
130 |
|
D |
6000 |
6/1 |
606 |
355 |
168 |
586 |
405 |
218 |
636 |
65 |
87 |
|
D |
7000 |
2/1 |
572 |
344 |
103 |
532 |
444 |
203 |
632 |
254 |
342 |
|
D |
7000 |
4/1 |
501 |
380 |
139 |
481 |
430 |
189 |
531 |
127 |
171 |
|
D |
7000 |
6/1 |
fino a 2000 |
717 |
520 |
280 |
690 |
570 |
330 |
745 |
85 |
114 |
D |
7000 |
6/1 |
a partire da 2000 |
897 |
520 |
280 |
875 |
570 |
330 |
925 |
85 |
114 |
D |
7000 |
4/2 |
236 |
240 |
50 |
195 |
340 |
150 |
295 |
254 |
342 |
|
D |
7000 |
8/2 |
516 |
260 |
70 |
495 |
310 |
120 |
545 |
127 |
171 |
|
Posizione di funzionamento |
Posizione di funzionamento |
Zona morta (isteresi di circuito) |
Corsa del gancio per giro della vite di regolazione |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Tipo |
Dimensione costruttiva |
Tiri di fune |
Misura C |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
DA |
800 |
4/1 |
429 |
170 |
80 |
410 |
220 |
130 |
460 |
55 |
71 |
DA |
1000 |
4/1 |
520 |
190 |
85 |
500 |
240 |
135 |
550 |
60 |
77 |
DA |
2000 |
2/1 |
621 |
160 |
50 |
580 |
260 |
150 |
681 |
130 |
172 |
DA |
2000 |
4/1 |
544 |
175 |
60 |
520 |
225 |
110 |
570 |
65 |
86 |
DA |
3000 |
2/1 |
700 |
193 |
45 |
660 |
290 |
145 |
760 |
160 |
214 |
DA |
3000 |
4/1 |
620 |
225 |
80 |
600 |
275 |
130 |
650 |
80 |
107 |
DA |
5000 |
2/1 |
825 |
240 |
50 |
785 |
340 |
150 |
885 |
178 |
238 |
DA |
5000 |
4/1 |
813 |
285 |
100 |
795 |
335 |
150 |
845 |
89 |
119 |
DA160 |
6000 |
2/1 |
949 |
235 |
50 |
910 |
335 |
150 |
1010 |
194 |
260 |
DA200 |
6000 |
4/1 |
470 |
260 |
70 |
450 |
310 |
120 |
500 |
97 |
130 |
DA280 |
6000 |
4/1 |
832 |
260 |
70 |
810 |
310 |
120 |
860 |
97 |
130 |
DA280 |
6000 |
6/1 |
1068 |
352 |
165 |
1050 |
400 |
215 |
1100 |
65 |
87 |
DA200 |
7000 |
2/1 |
1284 |
345 |
105 |
1245 |
445 |
205 |
1345 |
254 |
342 |
DA |
7000 |
4/1 |
913 |
375 |
135 |
895 |
425 |
185 |
943 |
127 |
171 |
DA |
7000 |
6/1 |
1370 |
515 |
275 |
1350 |
565 |
325 |
1400 |
85 |
114 |
Posizione di funzionamento |
Posizione di funzionamento |
Zona morta (isteresi di circuito) |
Corsa del gancio per giro della vite di regolazione |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Tipo |
Dimensione costruttiva |
Tiri di fune |
Misura C |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
DQA |
2000 |
2/1 |
525 |
125 |
10 |
485 |
225 |
110 |
585 |
130 |
172 |
DQA |
2000 |
4/1 |
445 |
140 |
30 |
425 |
190 |
80 |
475 |
65 |
86 |
DQA |
3000 |
2/1 |
639 |
190 |
40 |
600 |
290 |
140 |
700 |
160 |
214 |
DQA |
3000 |
4/1 |
555 |
210 |
65 |
535 |
260 |
115 |
585 |
80 |
107 |
DQA |
5000 |
2/1 |
810 |
275 |
90 |
770 |
375 |
190 |
870 |
178 |
238 |
DQA |
5000 |
4/1 |
712 |
265 |
75 |
690 |
315 |
125 |
740 |
89 |
119 |
DQA |
6000 |
2/1 |
870 |
335 |
150 |
830 |
435 |
250 |
930 |
194 |
260 |
DQA |
6000 |
4/1 |
745 |
250 |
60 |
725 |
300 |
110 |
775 |
97 |
130 |
DQA350 |
7000 |
4/1 |
970 |
375 |
135 |
950 |
425 |
185 |
1000 |
127 |
171 |
Posizione di funzionamento |
Posizione di funzionamento |
Zona morta (isteresi di circuito) |
Corsa del gancio per giro della vite di regolazione |
|||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|
Tipo |
Dimensione costruttiva |
Tiri di fune |
Passo del carrello [mm] |
Misura C |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
Z |
5000 |
4/2 |
413 |
490 |
300 |
375 |
590 |
400 |
475 |
178 |
238 |
|
Z |
5000 |
8/2 |
631 |
505 |
315 |
610 |
555 |
365 |
660 |
89 |
119 |
|
Z |
6000 |
4/2 |
414 |
485 |
300 |
375 |
585 |
400 |
475 |
194 |
260 |
|
Z280 |
6000 |
8/2 |
638 |
450 |
310 |
620 |
550 |
360 |
670 |
97 |
130 |
|
Z350 |
6000 |
8/2 |
643 |
450 |
260 |
625 |
500 |
310 |
675 |
97 |
130 |
|
Z |
7000 |
4/2 |
668 |
525 |
285 |
630 |
625 |
385 |
730 |
254 |
342 |
|
Z |
7000 |
6/2 |
fino a 2000 |
717 |
522 |
281 |
697 |
572 |
331 |
747 |
170 |
228 |
Z |
7000 |
6/2 |
a partire da 2000 |
897 |
522 |
281 |
877 |
572 |
331 |
927 |
170 |
228 |
Z |
7000 |
8/2 |
915 |
525 |
284 |
895 |
575 |
334 |
945 |
127 |
171 |
|
Z |
7000 |
10/2 |
960 |
482 |
241 |
940 |
532 |
291 |
990 |
102 |
137 |
|
Z |
7000 |
12/2 |
1378 |
761 |
482 |
1358 |
811 |
532 |
1408 |
85 |
114 |
|
Posizione di funzionamento |
Posizione di funzionamento |
Zona morta (isteresi di circuito) |
Corsa del gancio per giro della vite di regolazione |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Tipo |
Dimensione costruttiva |
Tiri di fune |
Misura C |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
ZA |
5000 |
8/2 |
1195 |
495 |
305 |
1175 |
545 |
355 |
1225 |
89 |
119 |
ZA280 |
6000 |
8/2 |
1253 |
495 |
305 |
1235 |
545 |
355 |
1285 |
97 |
130 |
ZA350 |
6000 |
8/2 |
1163 |
445 |
255 |
1145 |
495 |
305 |
1195 |
97 |
130 |
ZA |
7000 |
6/2 |
1370 |
515 |
275 |
1350 |
565 |
325 |
1400 |
170 |
228 |
ZA |
7000 |
8/2 |
1430 |
515 |
275 |
1410 |
565 |
325 |
1460 |
127 |
171 |
ZA |
7000 |
10/2 |
1312 |
480 |
240 |
1290 |
530 |
290 |
1340 |
102 |
137 |
Accostamento alla posizione di funzionamento del limitatore di corsa di sicurezza
La posizione di funzionamento del limitatore di corsa di sicurezza può essere spostata solo per interventi di assistenza da parte di personale specializzato.
Misura A1, B1, C1
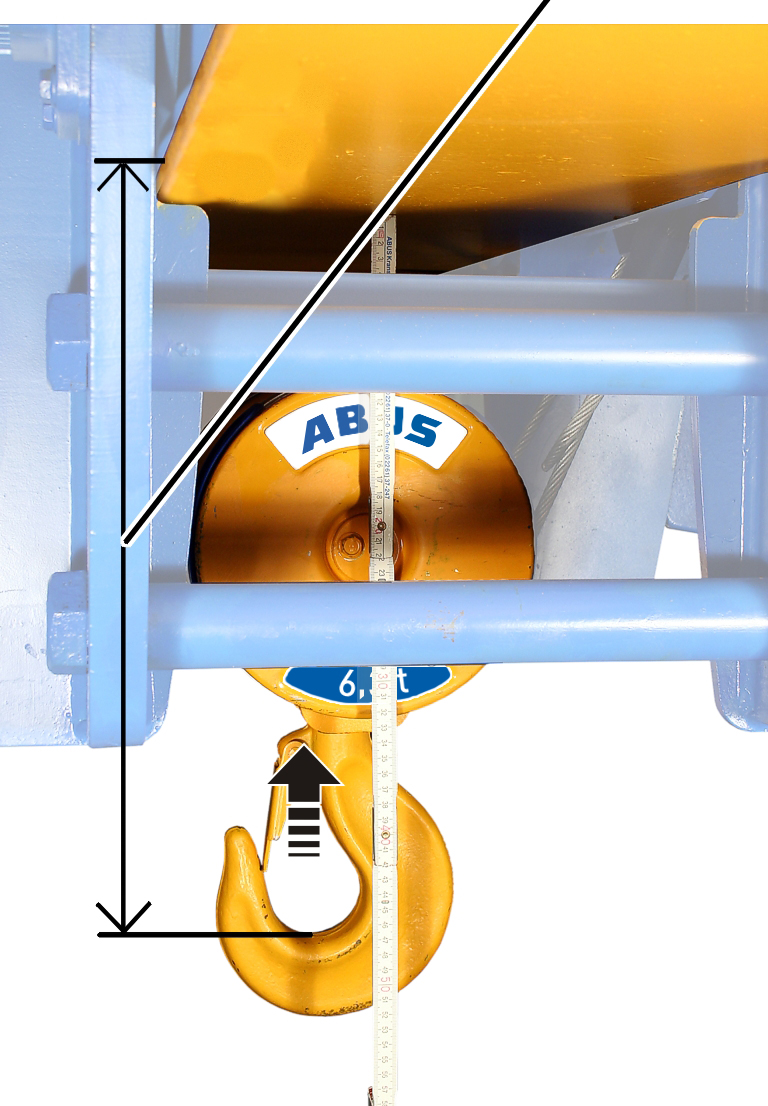
- Escludere manualmente il limitatore di corsa superiore in modo da poter raggiungere il limitatore di corsa di sicurezza.
- Portare il gancio di carico fino alla misura A1, B1 o C1.
Solo con finecorsa rotativo "GGS"
Rimozione dei fermi
Fermi
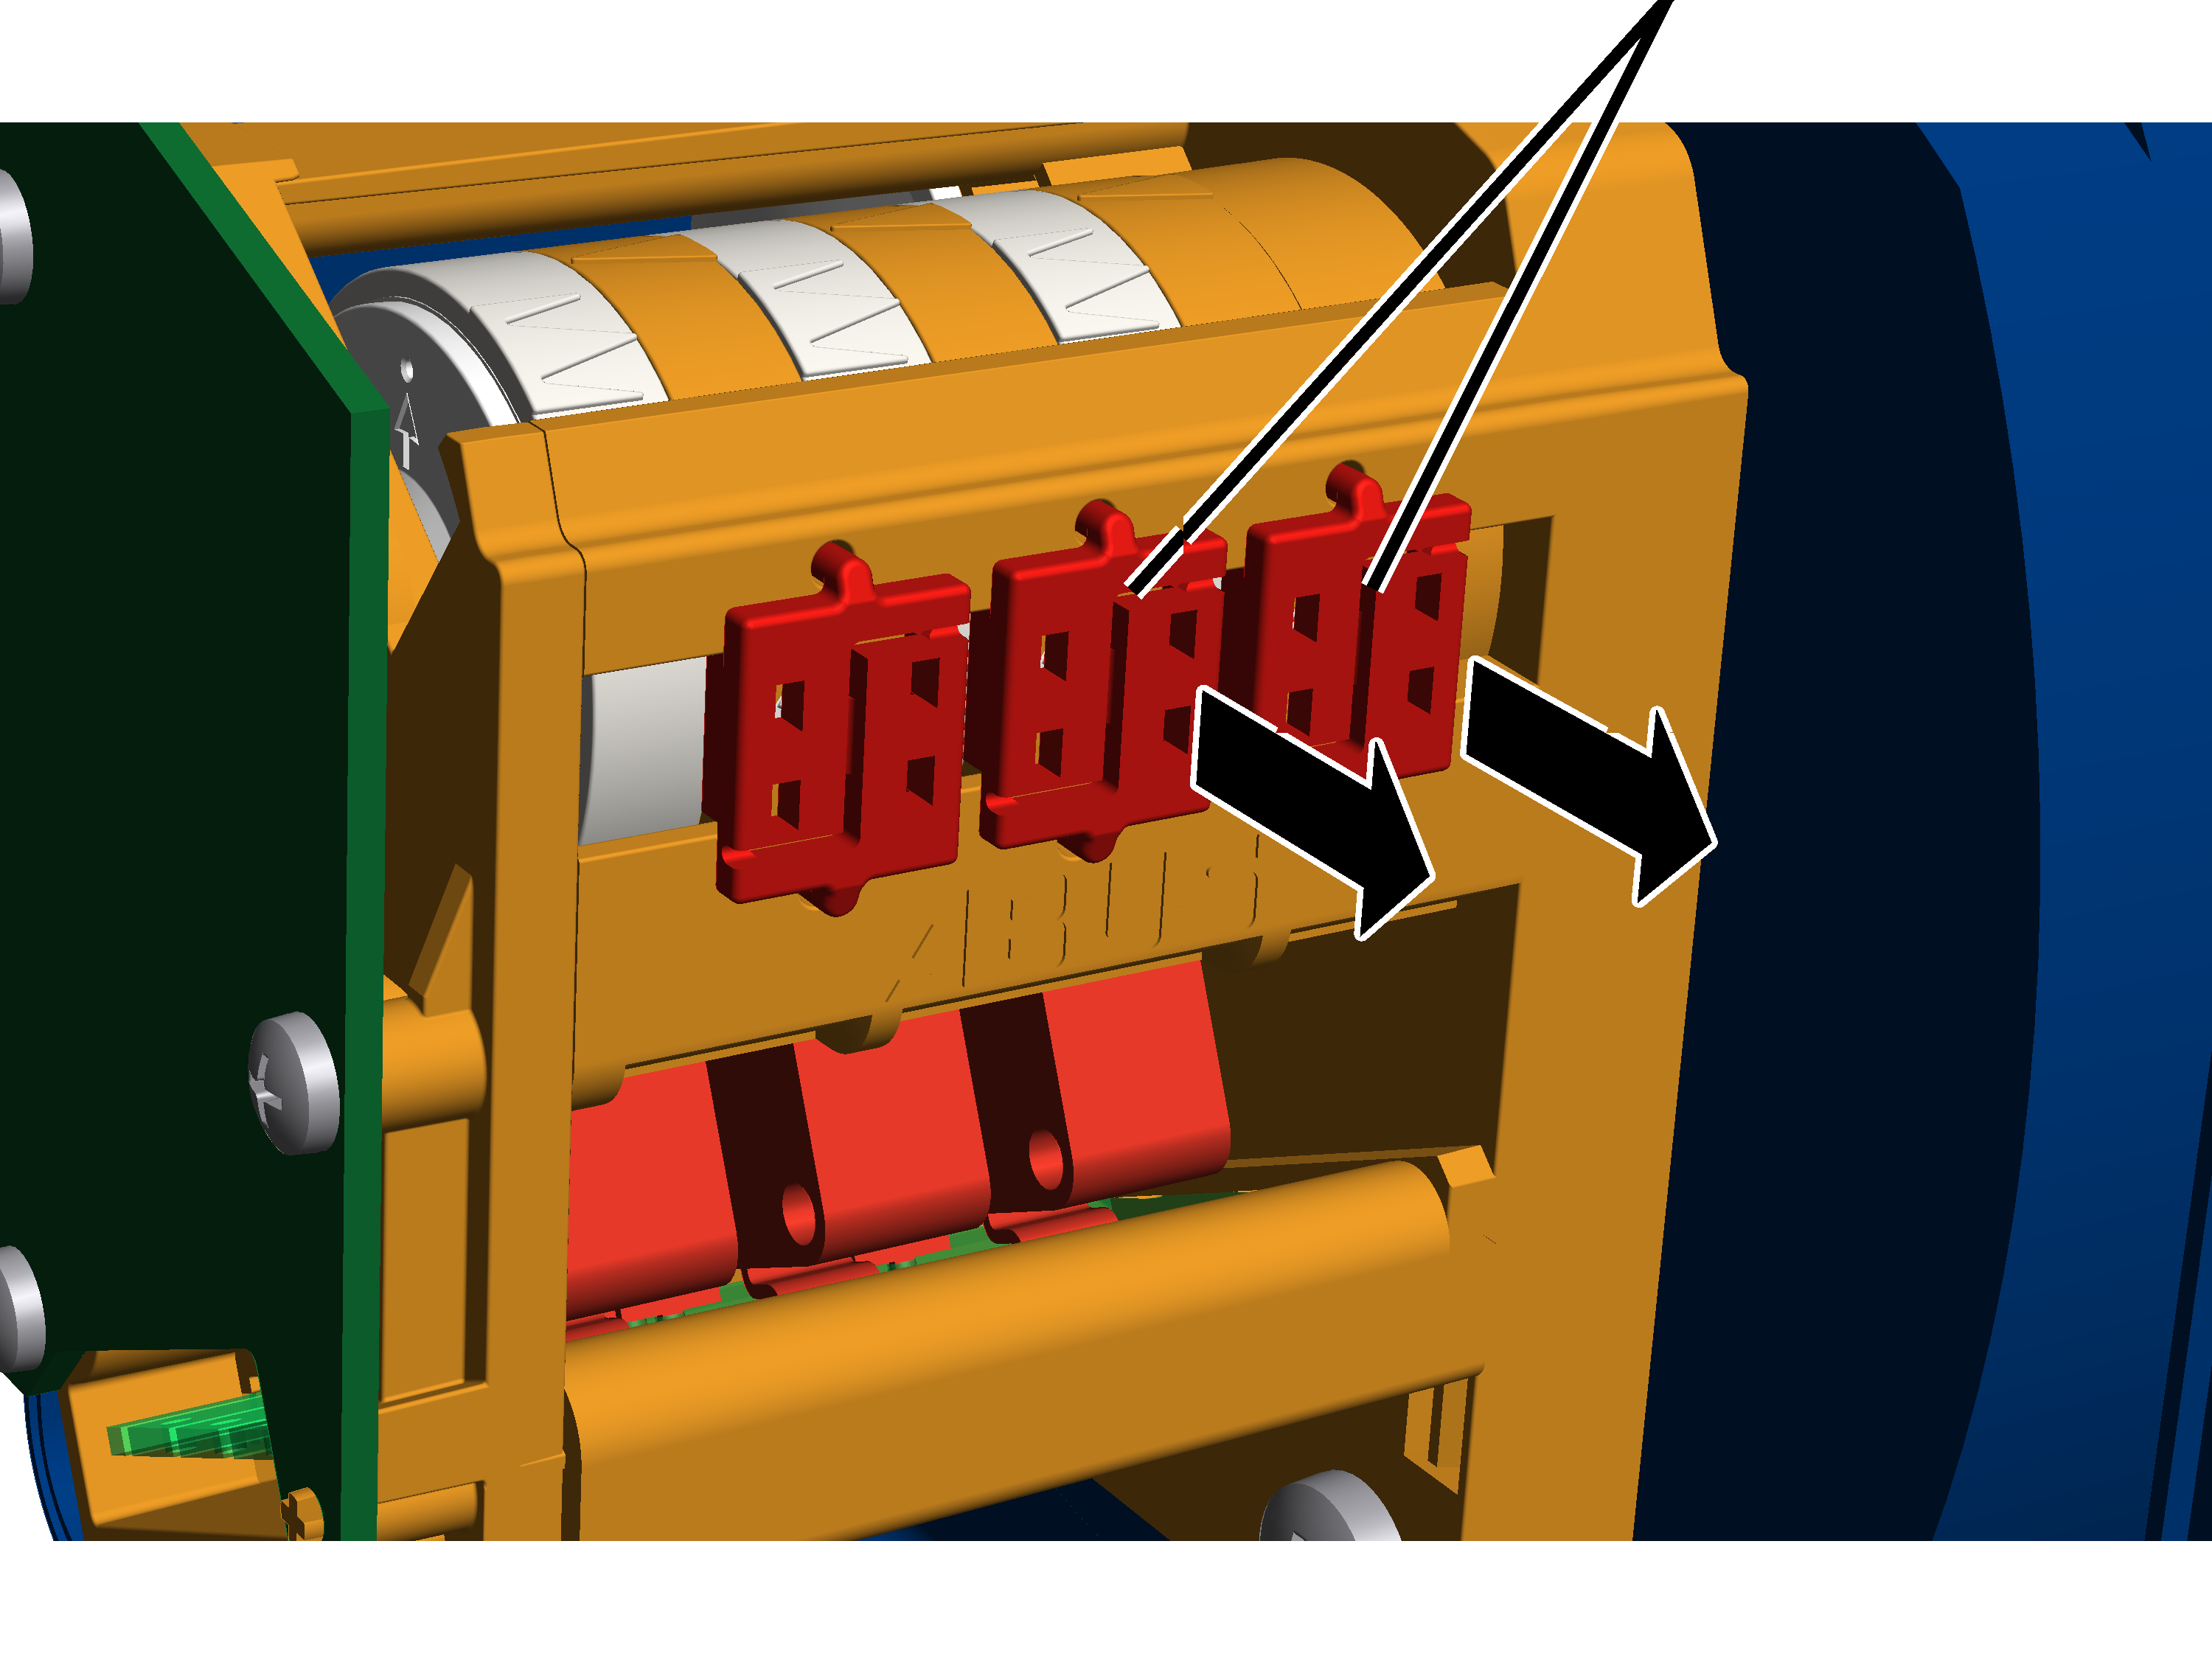
- Aprire il coperchio dello chassis dell'interruttore di finecorsa di sollevamento sul rullo avvolgitore.
- Rimuovere i fermi inserendo un cacciavite al centro del fermo.
Regolazione del limitatore di corsa di sicurezza
Il limitatore di corsa di sicurezza viene regolato con la vite di regolazione destra.
Indicatore di riferimento bianco sul disco della camma di comandoIndicatore di riferimento arancione
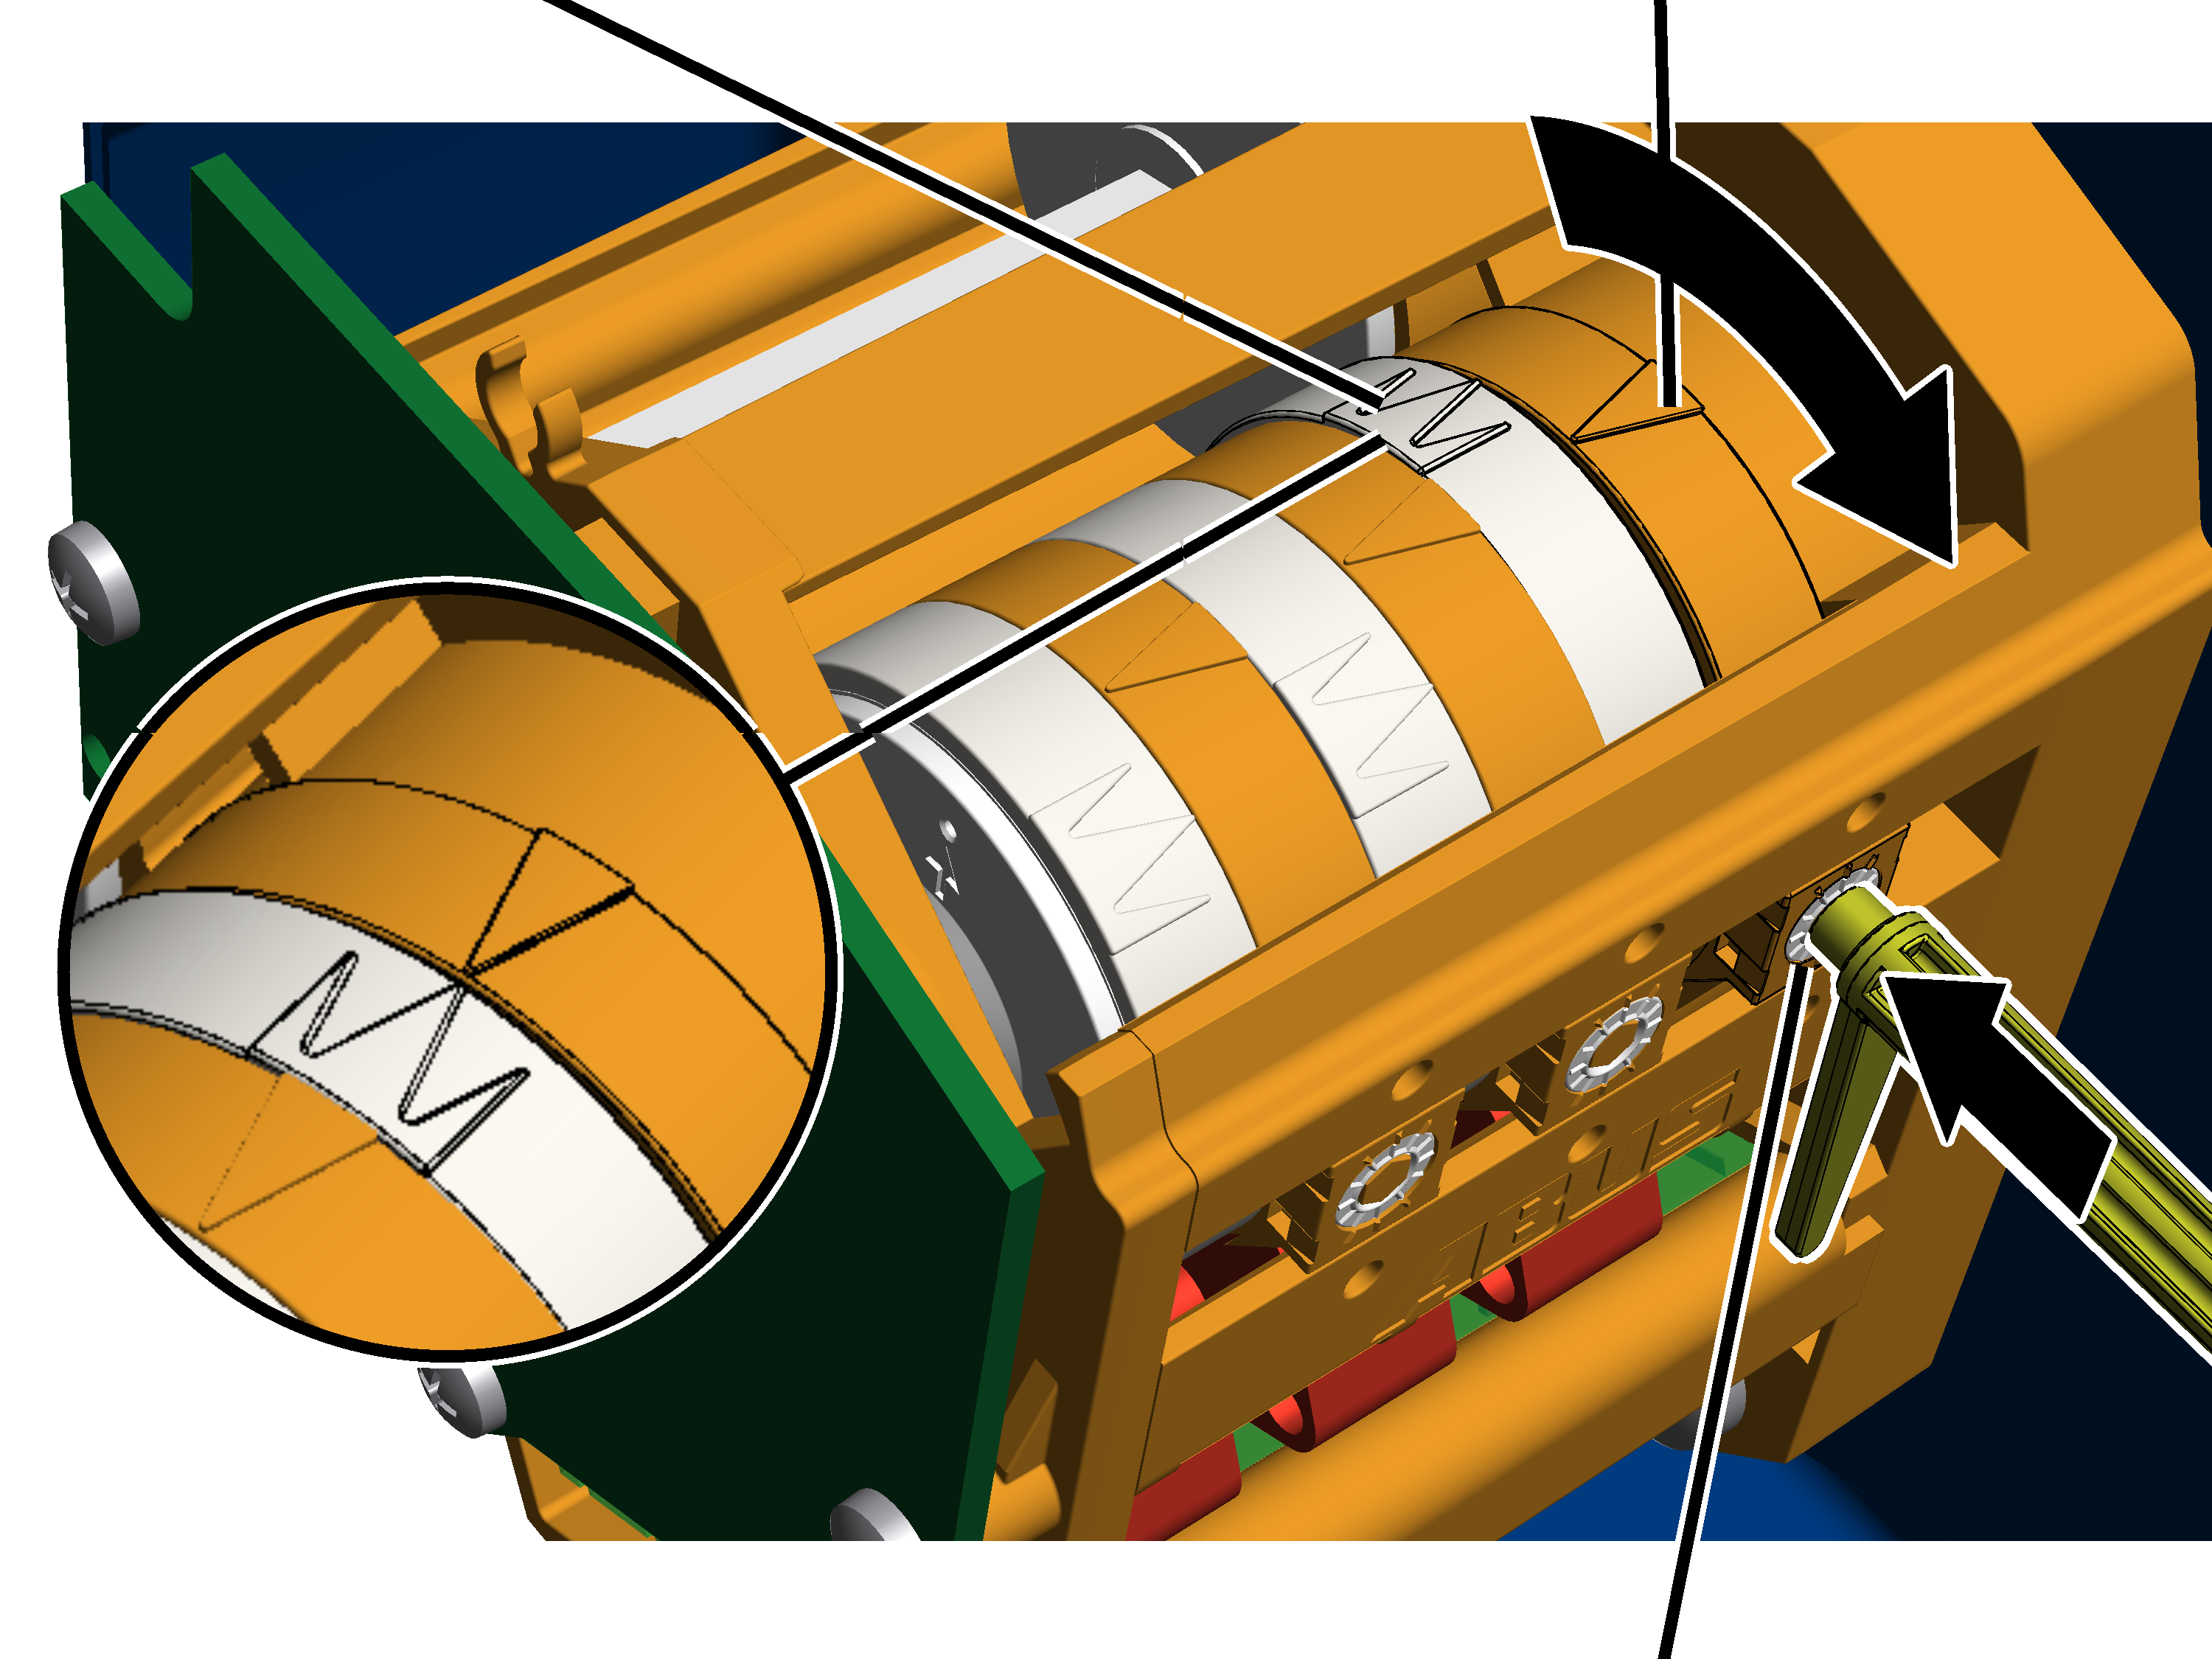
- Rimuovere la chiave di regolazione, che è fissata ai due supporti sul finecorsa rotativo.
In alternativa si può usare anche un cacciavite esagonale da 3.0 (se possibile con testa girevole).
NON utilizzare un avvitatore a batteria.
- Spingere la chiave di regolazione nella vite di regolazione. La chiave deve essere inserita nella vite di regolazione con una leggera pressione.
- Se necessario, girare la vite di regolazione finché l'indicatore di riferimento bianco del disco della camma di comando non si trova a sinistra dell'indicatore di riferimento arancione. L'indicatore di riferimento bianco non deve trovarsi a destra dell'indicatore di riferimento arancione né coincidere con esso.
- La freccia bianca centrale indica il punto esatto della posizione di funzionamento, le due frecce bianche alla sua sinistra e destra indicano l'inizio e la fine dell'intervallo di attivazione (isteresi di commutazione).
- Girare la vite di regolazione in modo che l'indicatore di riferimento bianco del disco della camma di comando ruoti in senso orario. Continuare a girare finché l'indicatore di riferimento bianco non coincide esattamente con quello arancione e si sente uno scatto.
- Ruotando verso destra si sposta la posizione di funzionamento verso il basso.
- Ruotando verso sinistra si sposta la posizione di funzionamento verso l'alto.
- La posizione di funzionamento per il limitatore di corsa di sicurezza è regolata.
In questa posizione di funzionamento ABUControl spegne il relè principale della gru. Questa posizione di funzionamento si attiva solo se non è stato attivato il limitatore di corsa superiore (ad es. perché guasto).
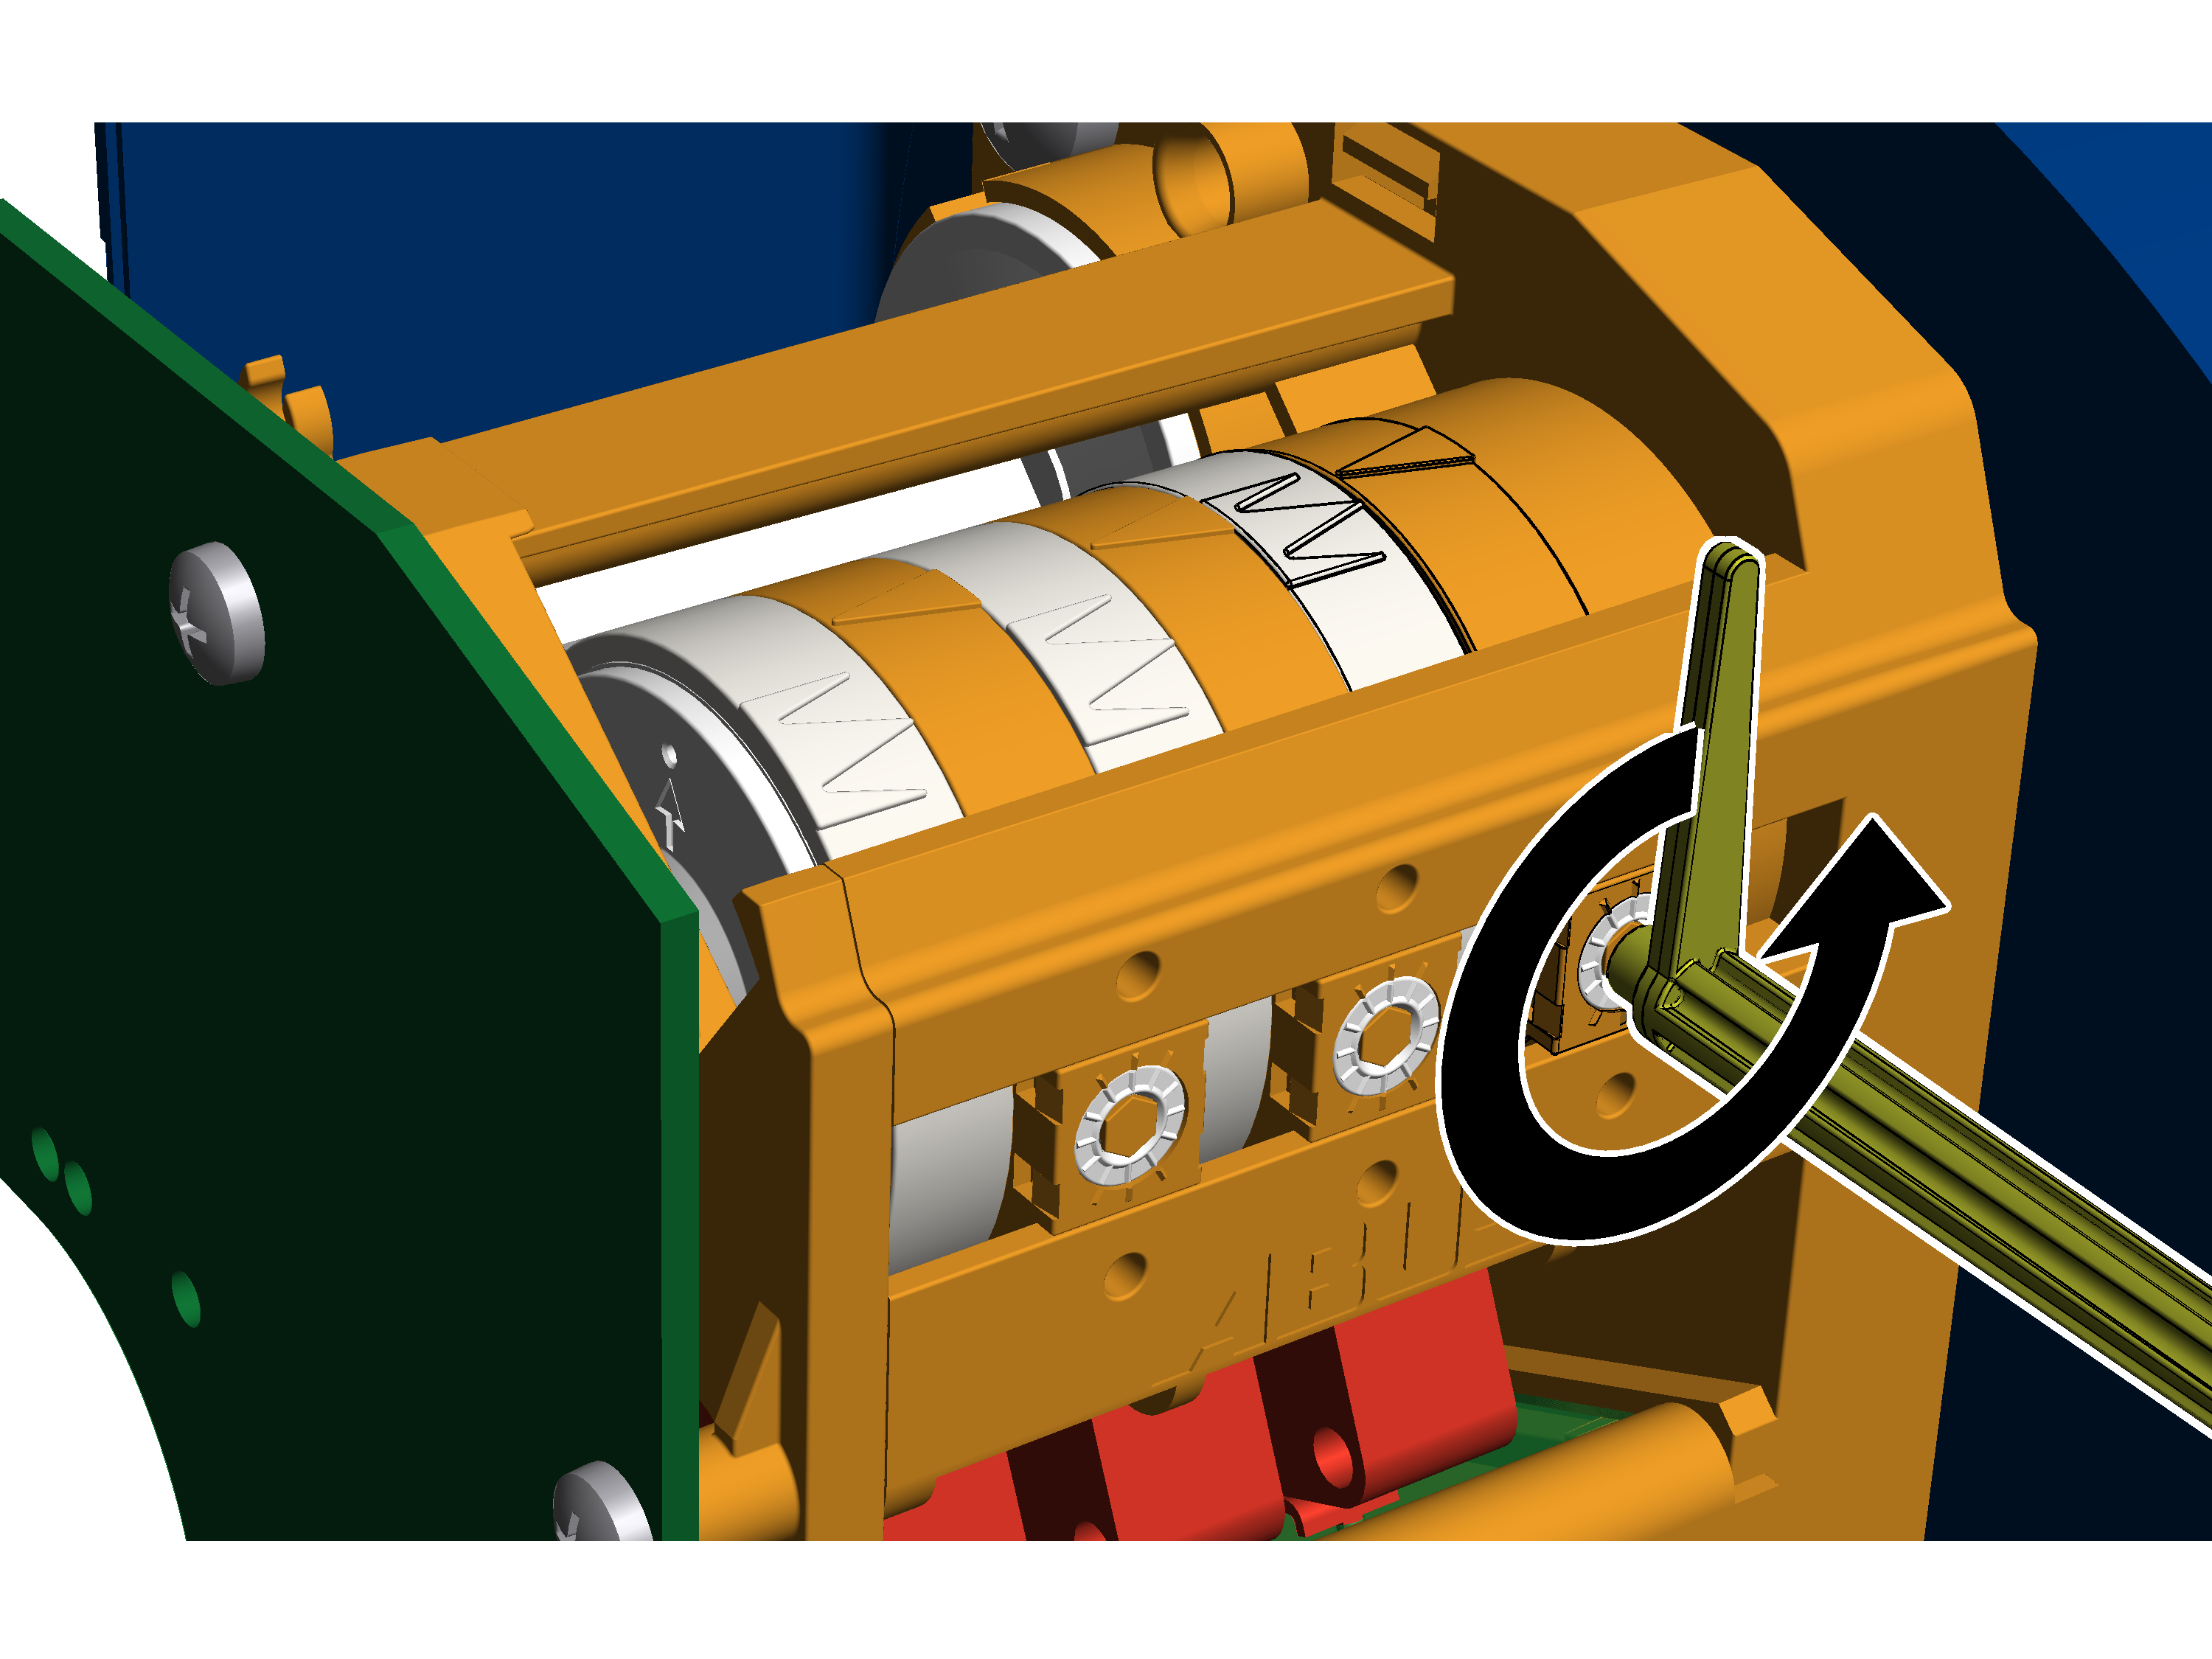
- Girare la vite di registro tre quarti di giro in senso antiorario.
- Il microinterruttore scatta di nuovo e il relè principale si attiva nuovamente.
- Abbassare leggermente il gancio di carico.
- Girare indietro la vite di registro tre quarti di giro in senso orario.
Accostamento alla posizione di funzionamento del limitatore di corsa superiore
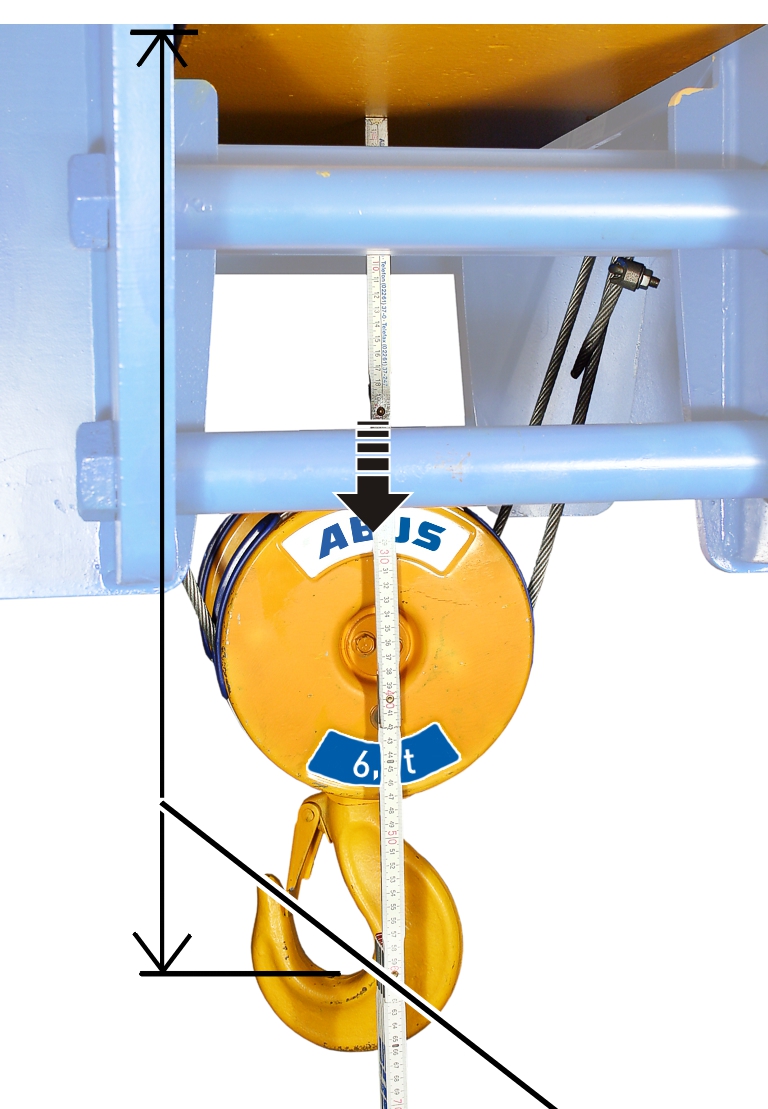
- Portare il gancio di carico fino alla misura A2, B2 o C2.
Regolazione del limitatore di corsa superiore
Il limitatore di corsa superiore viene regolato con la vite di regolazione centrale.
Indicatore di riferimento bianco sul disco della camma di comandoIndicatore di riferimento arancione
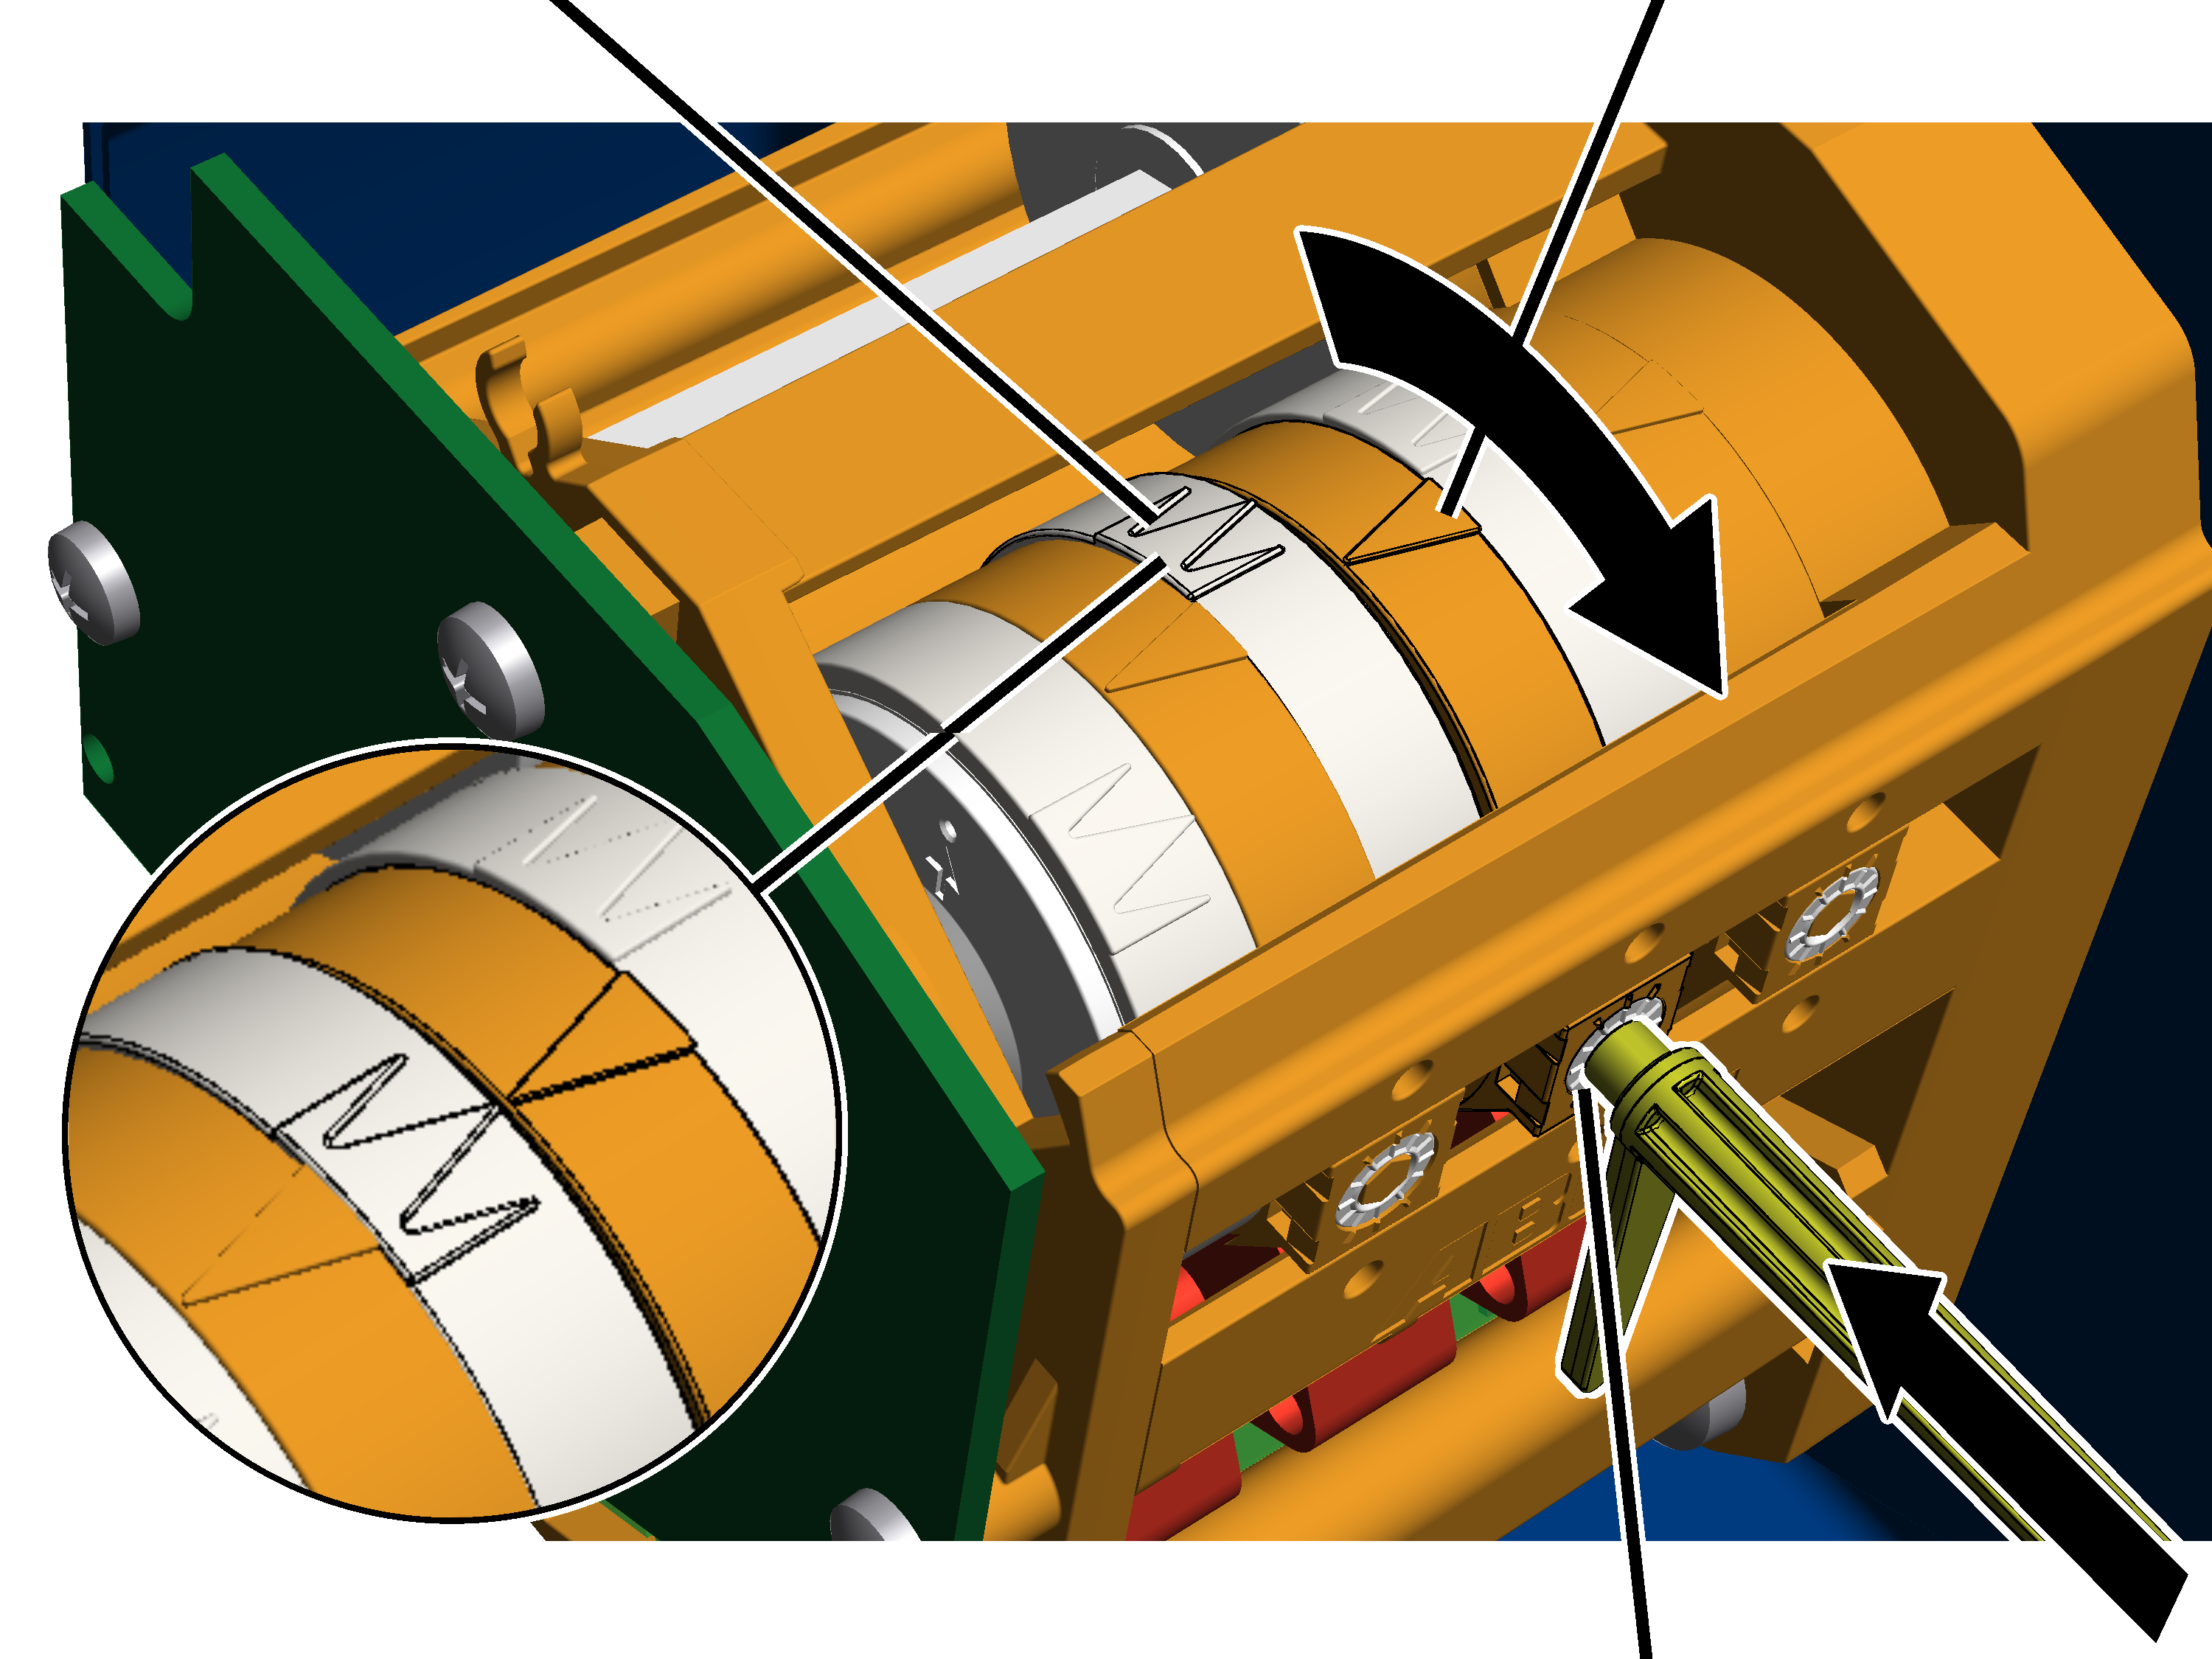
- Rimuovere la chiave di regolazione, che è fissata ai due supporti sul finecorsa rotativo.
In alternativa si può usare anche un cacciavite esagonale da 3.0 (se possibile con testa girevole).
NON utilizzare un avvitatore a batteria.
- Spingere la chiave di regolazione nella vite di regolazione. La chiave deve essere inserita nella vite di regolazione con una leggera pressione.
- Se necessario, girare la vite di regolazione finché l'indicatore di riferimento bianco del disco della camma di comando non si trova a sinistra dell'indicatore di riferimento arancione. L'indicatore di riferimento bianco non deve trovarsi a destra dell'indicatore di riferimento arancione né coincidere con esso.
La freccia bianca centrale indica il punto esatto della posizione di funzionamento, le due frecce bianche alla sua sinistra e destra indicano l'inizio e la fine dell'intervallo di attivazione (isteresi di commutazione).
- Girare la vite di regolazione in modo che l'indicatore di riferimento bianco del disco della camma di comando ruoti in senso orario. Continuare a girare finché l'indicatore di riferimento bianco non coincide esattamente con quello arancione e si sente uno scatto.
- Ruotando verso destra si sposta la posizione di funzionamento verso il basso.
- Ruotando verso sinistra si sposta la posizione di funzionamento verso l'alto.
- La posizione di funzionamento per la posizione più alta gancio è ora regolata.
Nel funzionamento normale il gancio di carico si ferma in questa posizione di funzionamento dopo aver precedentemente frenato. Lo spazio di frenata viene calcolato automaticamente da ABUControl nel passaggio successivo.
Solo con finecorsa rotativo "Kübler"
Regolazione del limitatore di corsa di sicurezza
Il limitatore di corsa di sicurezza viene regolato con la vite di regolazione più posteriore.
Camma di commutazioneMicrointerruttore
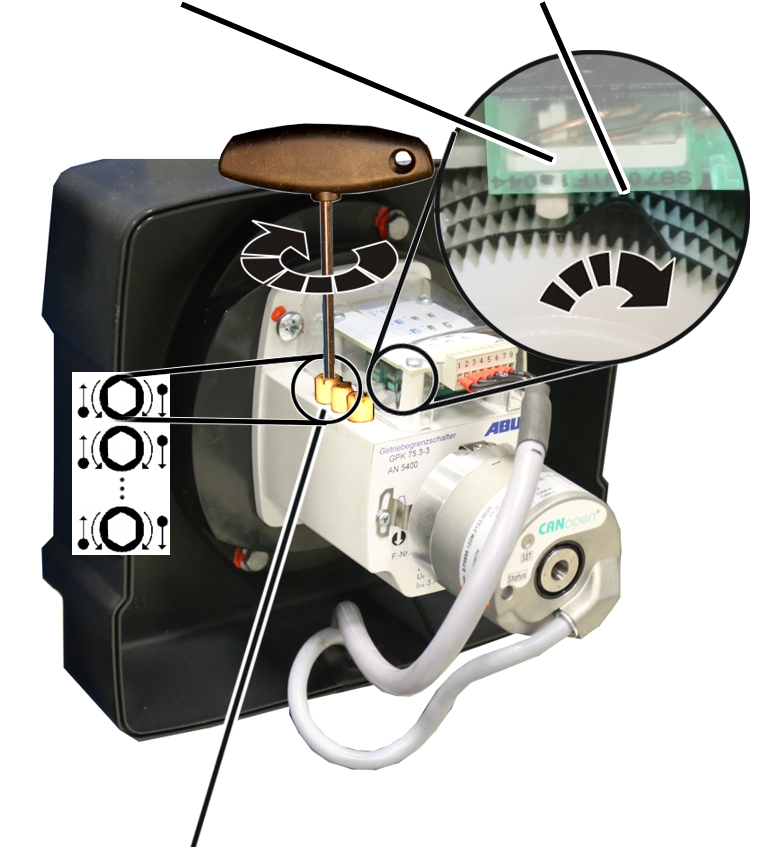
- Se necessario: girare la vite di regolazione finché la camma di commutazione non si trova a sinistra del microinterruttore. La camma non deve trovarsi a destra del microinterruttore o sullo stesso.
- Girare la vite di regolazione verso destra finché la camma di commutazione non preme in senso orario contro il microinterruttore e si sente uno scatto.
- ABUControl si spegne.
- La posizione di funzionamento per il limitatore di corsa di sicurezza è regolata.
In questa posizione di funzionamento ABUControl spegne il relè principale della gru. Questa posizione di funzionamento si attiva solo se non è stato attivato il limitatore di corsa superiore (ad es. perché guasto).
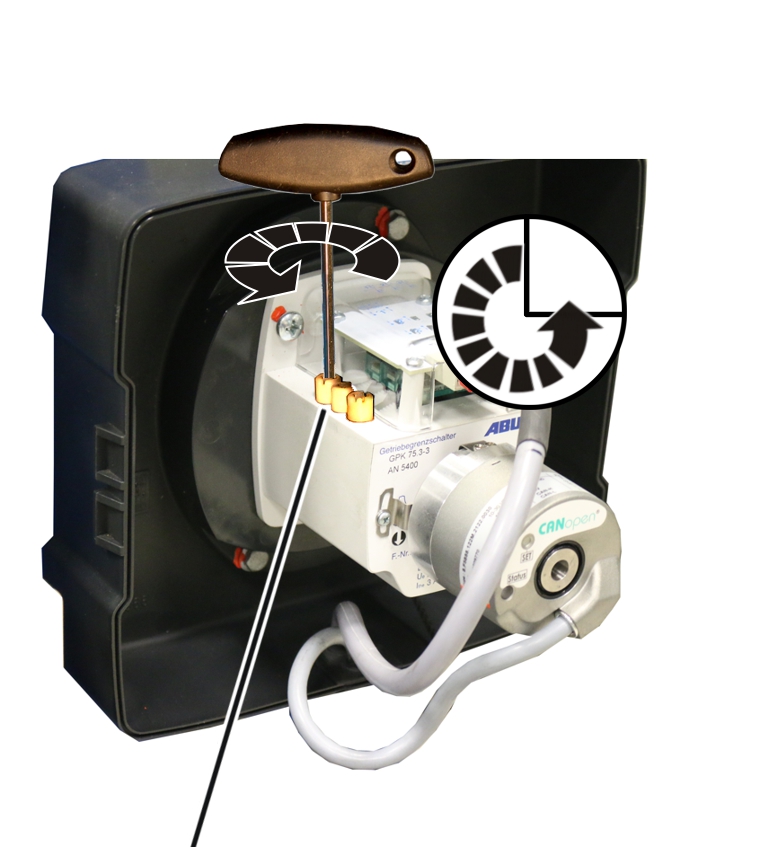
- Girare la vite di registro tre quarti di giro in senso antiorario.
- Il microinterruttore scatta di nuovo e ABUControl si riattiva.
- Abbassare leggermente il gancio di carico.
- Girare indietro la vite di registro tre quarti di giro in senso orario.
Accostamento alla posizione di funzionamento del limitatore di corsa superiore
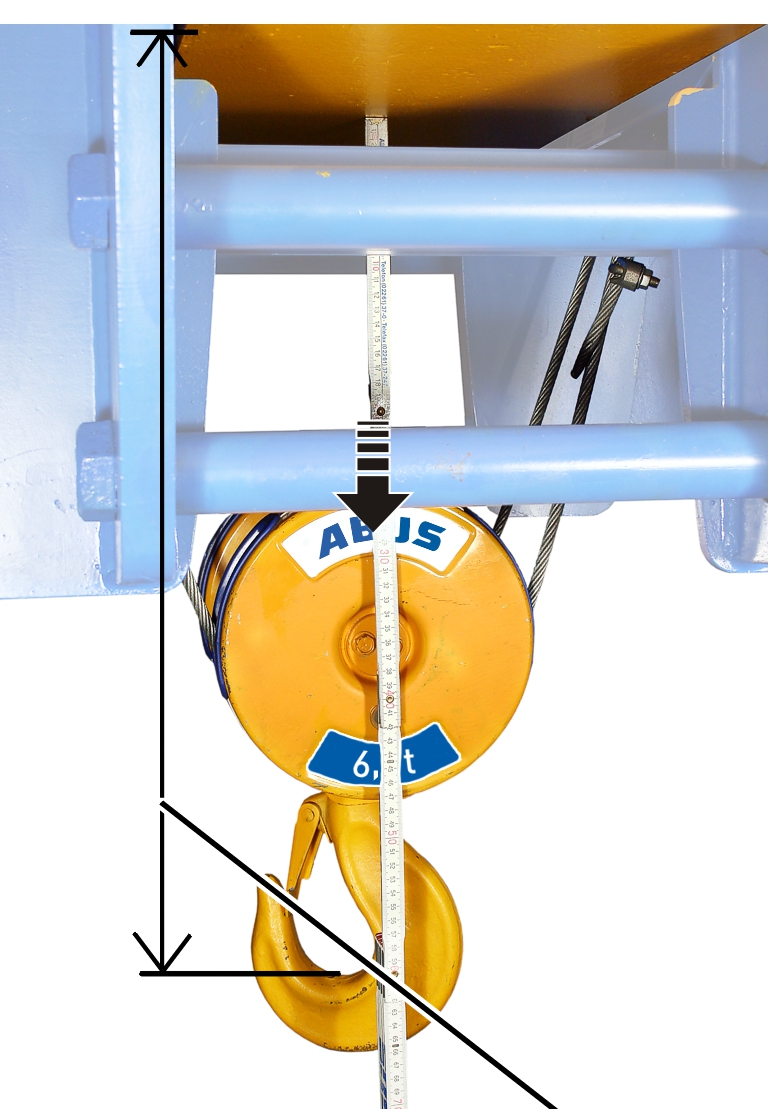
- Portare il gancio di carico fino alla misura A2, B2 o C2.
Regolazione del limitatore di corsa superiore
Il limitatore di corsa superiore viene regolato con la seconda vite di regolazione da dietro.
Vite di regolazione
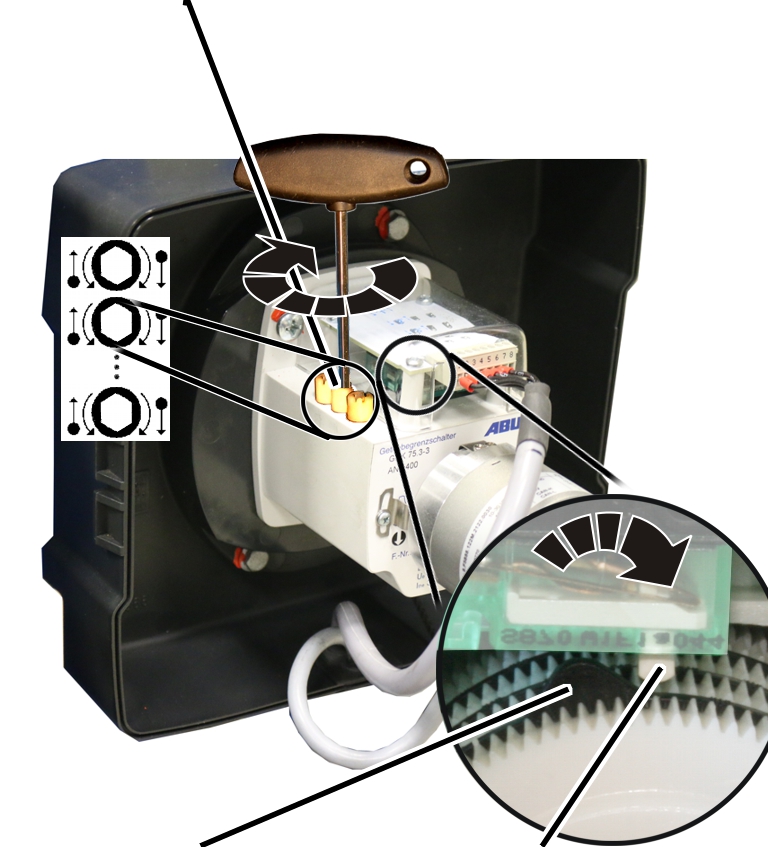
- Se necessario: girare la vite di regolazione finché la camma di commutazione non si trova a sinistra del microinterruttore. La camma non deve trovarsi a destra del microinterruttore o sullo stesso.
- Girare la vite di regolazione verso destra finché la camma di commutazione non preme in senso orario contro il microinterruttore e si sente uno scatto.
- La posizione di funzionamento per la posizione più alta gancio è ora regolata. Nel funzionamento normale il gancio di carico si ferma in questa posizione di funzionamento dopo aver precedentemente frenato. Lo spazio di frenata viene calcolato automaticamente da ABUControl nel passaggio successivo.
Rilevamento dello spazio di frenata
Nel funzionamento normale il gancio di carico passa alla velocità di sollevamento lenta prima di fermarsi nella posizione più alta gancio.
Lo spazio di frenata viene rilevato automaticamente da ABUControl.
- Sollevare per alcuni metri il gancio di carico senza carico.
- Sollevare il gancio di carico con velocità di sollevamento veloce.
- Raggiunta la posizione più alta gancio, il gancio di carico si ferma.
A seconda di come è stata modificata precedentemente la posizione di funzionamento, il gancio di carico potrebbe muoversi con velocità di sollevamento veloce fino alla posizione di funzionamento e fermarsi improvvisamente oppure frenare prima del necessario e muoversi a velocità di sollevamento lenta per un tratto più lungo.
Se il gancio di carico dovesse muoversi a velocità di sollevamento lenta per un tratto molto lungo, è possibile modificare manualmente la posizione finale della fase di frenata. Vedere "Modifica temporanea della posizione finale della fase di frenata della trasmissione del dispositivo di sollevamento".
- ABUControl memorizza automaticamente la nuova posizione di funzionamento della posizione più alta gancio e calcola automaticamente lo spazio di frenata necessario.
All'accostamento successivo alla posizione di funzionamento:
- Il gancio di carico frena (a seconda della velocità di corsa attuale) poco prima della posizione più alta gancio muovendosi con velocità di sollevamento lenta.
- Appena prima della posizione di funzionamento il gancio di carico si muove a velocità di sollevamento lenta.
- Il gancio di carico si ferma nella posizione di funzionamento.
Verifica della regolazione
- Abbassare il gancio di carico.
- Sollevare il gancio di carico a velocità di sollevamento lenta e veloce e controllare se il gancio di carico si ferma nella posizione corretta
Solo con finecorsa rotativo "GGS"
Bloccaggio delle viti di regolazione
Fermi
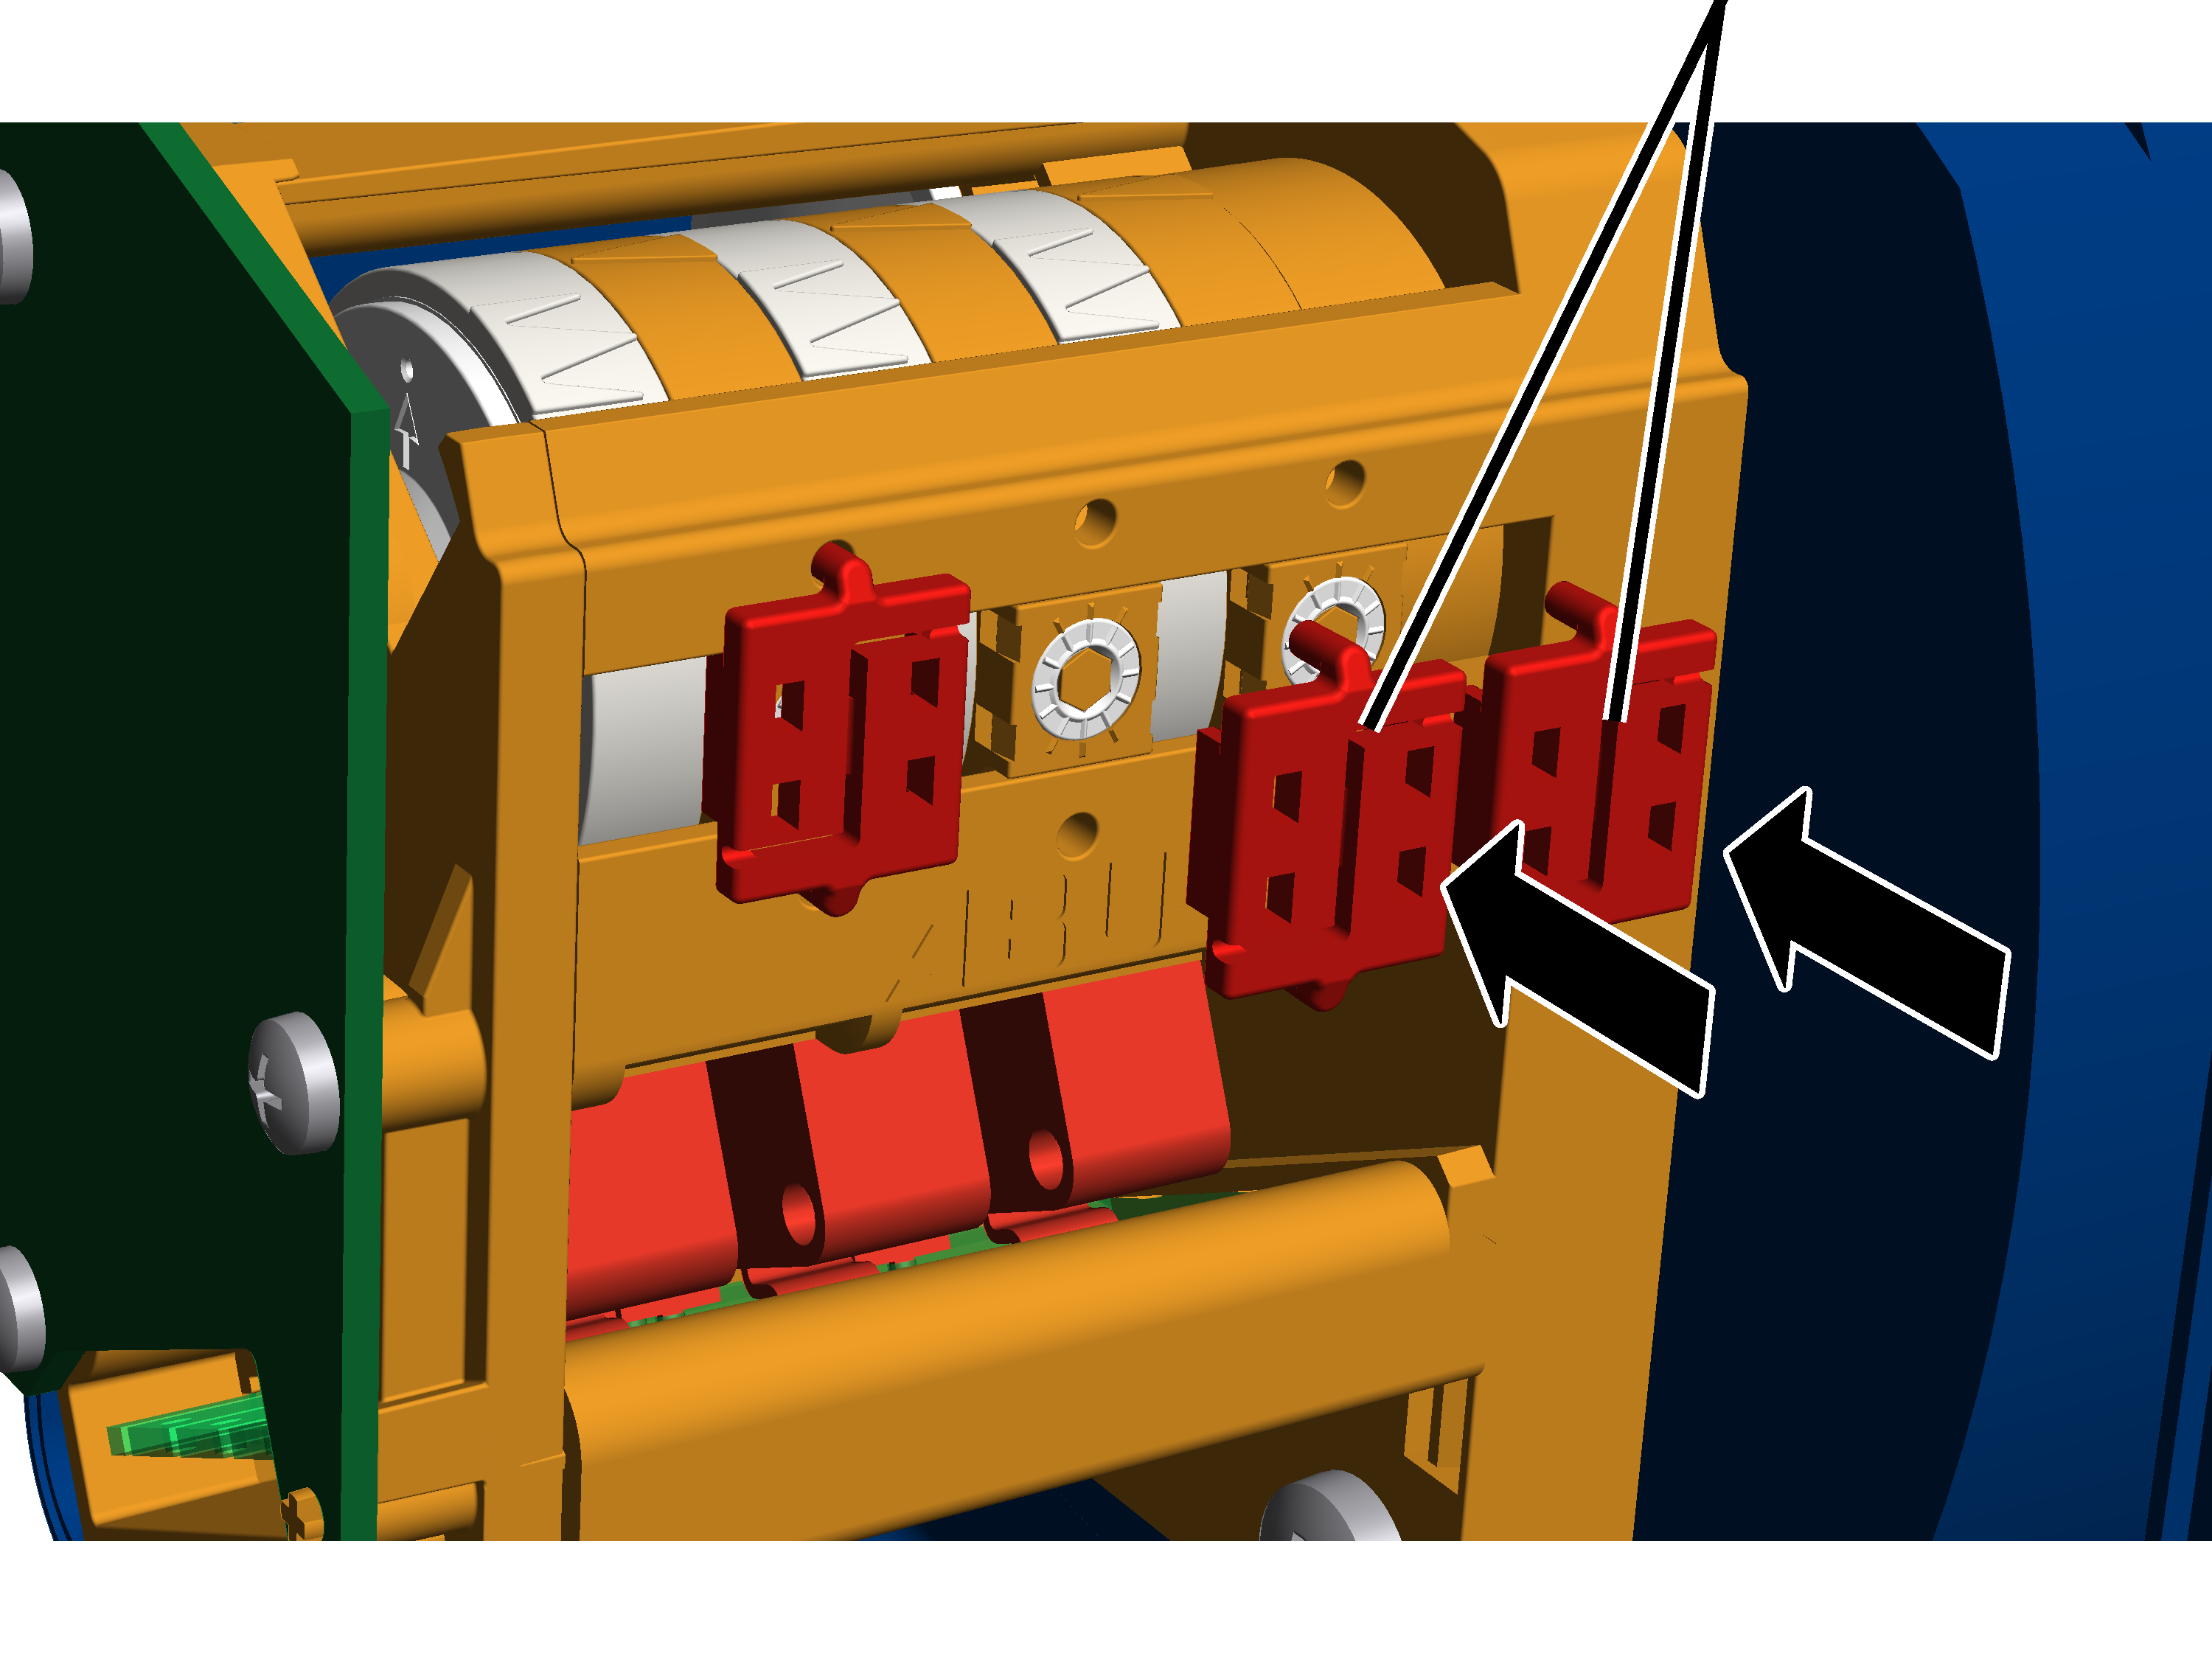
- Inserire e spingere i fermi (2x) nelle viti di regolazione.
Modifica temporanea della posizione finale della fase di frenata della trasmissione del dispositivo di sollevamento
Nel funzionamento normale ABUControl inizia la fase di frenata della trasmissione del dispositivo di sollevamento poco prima della posizione di funzionamento del limitatore di corsa superiore/inferiore. Il punto in cui inizia la fase di frenata viene calcolato ogni volta individualmente da ABUControl in funzione della velocità di corsa attuale. Se il gancio di carico si alza velocemente, la fase di frenata inizia prima. Se il gancio di carico si alza lentamente, la fase di frenata inizia dopo.
Subito prima della posizione di funzionamento del limitatore di corsa, il gancio di carico si muove a velocità di sollevamento lenta e continua a muoversi a velocità di sollevamento lenta finché non si attiva la posizione di funzionamento e il gancio di carico si ferma. Generalmente si tratta di un tratto breve (pochi centimetri).
Se tuttavia è stata modificata ad esempio la posizione di funzionamento del finecorsa di sollevamento, ABUControl non conosce ancora la nuova posizione finale né il nuovo punto di inizio della fase di frenata. Il gancio di carico potrebbe quindi muoversi a velocità di sollevamento lenta per un lungo tratto (se la posizione di funzionamento è stata spostata di molto).
In questi casi è possibile modificare provvisoriamente il punto in cui il gancio di carico si muove a velocità di sollevamento lenta (fine della fase di frenata). Non appena viene attivata la posizione di funzionamento del limitatore di corsa, questa modifica manuale viene tuttavia sovrascritta in modo che la fase di frenata finisca di nuovo subito prima della posizione di funzionamento del limitatore di corsa.
La procedura qui descritta cambia (in KranOS) solo provvisoriamente la posizione finale della fase di frenata di ABUControl. In questo modo non vengono modificate le posizioni di funzionamento del limitatore di corsa.
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "SERVICE" (livello di accesso utente [2]).
Apertura delle impostazione del limitatore di corsa
Panoramica: navigazione in KranOS |
|---|
Utente "SERVICE" 🡪 "Hoist" 🡪 "Hoist calibration" |
- Eseguire il login a KranOS con l'utente "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nel menu principale selezionare il dispositivo di sollevamento desiderato (ad es. dispositivo di sollevamento 1).
- Appare la finestra relativa al dispositivo di sollevamento desiderato.
- Nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Hoist calibration".
Impostazione della lunghezza della fune
Campo di immissione lunghezza della fune "Hoist limiter Top drive 1"Campo di immissione lunghezza della fune "Hoist limiter Bottom drive 1"
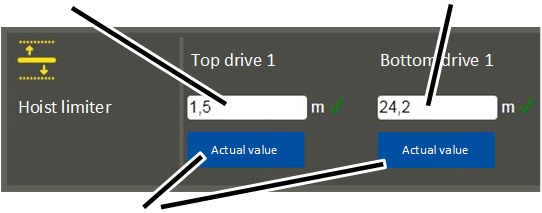
- Viene visualizzata la finestra "Hoist calibration".
- Nei campi di immissione inserire la lunghezza della fune in corrispondenza della quale il gancio di carico deve fermarsi (fine della fase di frenata).
o
Portare il gancio di carico nella posizione desiderata e cliccare sul pulsante su schermo "Actual value" sotto al relativo campo di immissione.
- Nei campi di immissione va inserita la lunghezza della fune (lunghezza della fune svolta tra il rullo avvolgitore e il punto di ancoraggio). Non va inserita la posizione del gancio.
- Per i motoriduttori 1 e 2 (in caso di dispositivi di sollevamento gemelli) la lunghezza della fune deve essere inserita separatamente.
- Cliccare sul pulsante su schermo "Write PLC".
- I valori impostati vengono memorizzati.
Durante il sollevamento e l'abbassamento:
- ABUControl inizia la fase di frenata della trasmissione del dispositivo di sollevamento poco prima dei valori impostati. I punti in cui inizia la fase di frenata vengono calcolati ogni volta da ABUControl in funzione della velocità di corsa attuale.
All'accostamento successivo della posizione di funzionamento del limitatore di corsa superiore/inferiore:
- L'impostazione precedente viene sovrascritta.
- A questo punto ABUControl frena di nuovo la trasmissione del dispositivo di sollevamento in modo che subito prima della posizione di funzionamento del limitatore di corsa il gancio di carico si muova con velocità di sollevamento lenta.
Commutazione tra radiocomando e pulsantiera pensile
Se oltre al radiocomando la gru dispone anche di un comando mobile con pulsantiera pensile, all'occorrenza (ad es. se il trasmettitore radio non è disponibile) è possibile usare la pulsantiera pensile.
Per poter usare la pulsantiera pensile occorre cambiare la posizione delle strisce prese nel quadro elettrico della gru.
Nota:
In caso di utilizzo di una pulsantiera pensile è forzatamente attivato un profilo di movimento continuo. Questo non può essere cambiato in KranOS. Il profilo di movimento impostato in KranOS vale solo per il comando con radiocomando.
Rimozione dello spinotto dal ricevitore
Striscia prese X2
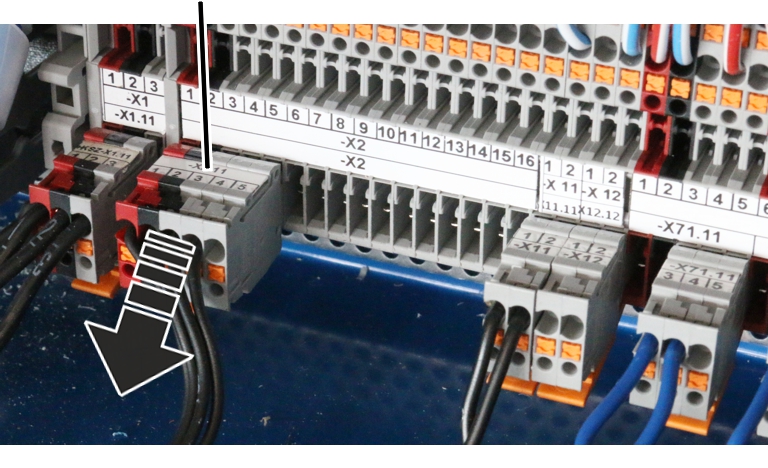
- Aprire il quadro elettrico della gru.
- Cercare la striscia prese X2.
- Rimuovere la striscia prese.
Inserimento dello spinotto della pulsantiera pensile
Le strisce prese della pulsantiera pensile si trovano già nel quadro elettrico della gru e sono pronte per l'uso.
Striscia prese X2 12
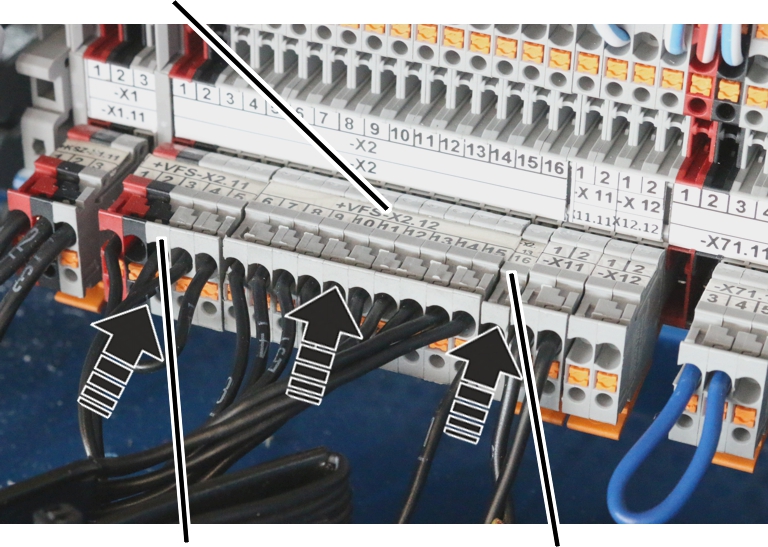
- Inserire la striscia prese della pulsantiera pensile:
- Striscia prese X2.11 (morsetti da 1 a 5)
- Striscia prese X2.12 (morsetti da 6 a 15)
- Striscia prese X2.13 (morsetti da 16 a 27. A seconda della dotazione della gru sono presenti solo alcuni morsetti o non tutti i morsetti indicati qui)
- Striscia prese X2.14 (morsetti da 28 a 38. A seconda della dotazione della gru sono presenti solo alcuni morsetti o non tutti i morsetti indicati qui oppure manca l'intera striscia prese)
Sostituzione della fune
In questo paragrafo vengono descritti i passaggi da seguire durante la sostituzione della fune di un paranco a fune con ABUControl. Le operazioni da eseguire sul paranco a fune sono descritte nel manuale del prodotto del paranco a fune.
Le immagini mostrano la procedura per il paranco a fune GM modulare. La procedura per altri paranchi a fune è simile.
Operazioni preliminari alla sostituzione della fune
- Portare il gancio di carico al di sotto dell'area finecorsa superiore. La posizione di funzionamento del limitatore di corsa superiore NON deve essere azionata.
- Misurare e annotare la posizione del gancio di carico.
In molti casi è così possibile tralasciare la regolazione del finecorsa di sollevamento dopo la sostituzione della fune.
Solo con ABUControl con comando tramite contattori o con dispositivi di sollevamento gemelli
Affinché la fune venga svolta dal rullo avvolgitore azionato dal motore, è necessario smontare il finecorsa di sollevamento. Altrimenti il rullo avvolgitore si ferma quando raggiunge la posizione più bassa del gancio.
Rimozione del finecorsa di sollevamento
Le immagini mostrano il finecorsa rotativo "GPK". La procedura per il finecorsa rotativo "GGS" è simile.
Finecorsa di sollevamentoPerno sul rullo avvolgitore
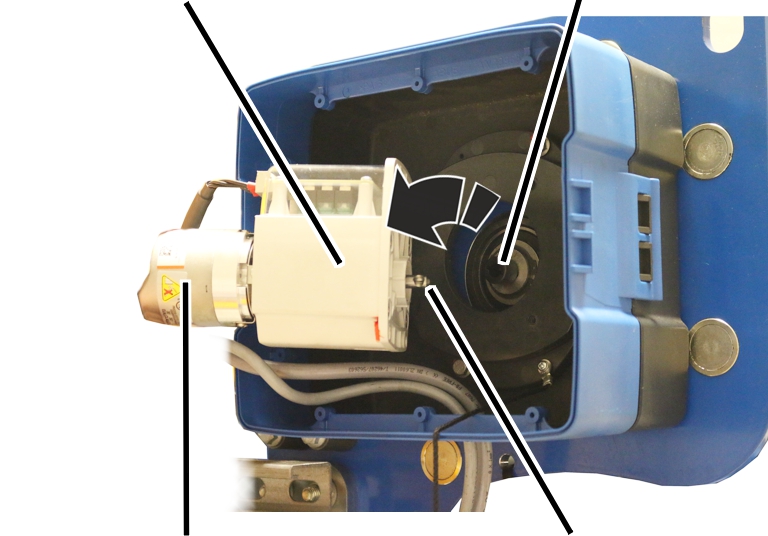
- Aprire la carcassa del finecorsa di sollevamento.
- Svitare le viti (2x).
- Estrarre il finecorsa di sollevamento.
- Lasciare l'albero del finecorsa di sollevamento in posizione e non torcerlo.
In molti casi è così possibile tralasciare la regolazione del finecorsa di sollevamento dopo la sostituzione della fune.
Se si ruota accidentalmente l'albero, viene visualizzato il messaggio "F_ _ 34: Wire rope change: Absolute rotary encoder 1 not removed" oppure il messaggio "F_ _ 33: Wire rope change: Absolute rotary encoder 2 not removed".
- Fissare il finecorsa di sollevamento per impedire che cada o che resti appeso ai cavi di allacciamento.
Solo per paranco a fune con seguitore dell'angolo della fune
Questa sezione ha valore solo se sul paranco a fune è montato un inclinometro su un seguitore dell'angolo della fune. Si tratta dei paranchi a fune D con tiri di fune 4/2 o 8/2 e dei paranchi a fune Z con inclinometro. Per gli altri modelli di paranchi a fune con inclinometro senza seguitore dell'angolo della fune, questo capitolo può essere saltato.
- Prima di sostituire la fune, smontare l'inclinometro. Vedere "Preparazione del seguitore dell'angolo della fune" nel capitolo "Montaggio e collegamento dell'inclinometro".
- Sfilare quindi la fune dal seguitore dell'angolo della fune.
In questo modo, il seguitore dell'angolo della fune non viene danneggiato al momento della sostituzione della fune.
- Se necessario, pulire il seguitore dell'angolo della fune.
L'inclinometro può venire sporcato dal lubrificante sulla fune.
Se per la sostituzione della fune viene usata una calza di collegamento, il seguitore dell'angolo della fune dovrebbe essere tuttavia smontato per evitare possibili danneggiamenti.
Attivazione della sostituzione della fune su ABUControl
La sostituzione della fune su ABUControl deve essere attivata con un accoppiamento innestabile del comando del carrello o in KranOS. Questa operazione è necessaria anche se il finecorsa di sollevamento è stato smontato (necessario solo per comando tramite contattori o dispositivi di sollevamento gemelli), in modo che il rullo avvolgitore possa essere azionato a motore.
Attivare la sostituzione della fune tramite spinotto:
Barretta di connettori per posizione di riposo
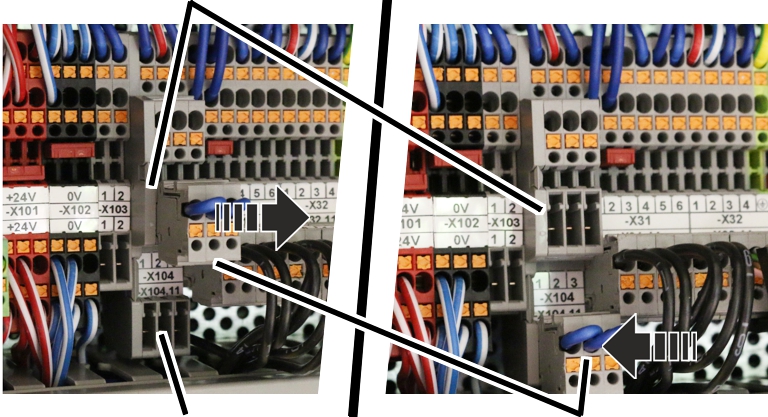
- Aprire il comando del carrello.
- Cercare la morsettiera a vite ‑X104.
- Togliere lo spinotto dalla posizione di riposo (barretta di connettori superiore).
- Inserire lo spinotto nella barretta di connettori inferiore.
- La sostituzione della fune è attivata. Il rullo avvolgitore può ora funzionare a motore senza che ABUControl riceva un segnale dal trasduttore del valore assoluto.
- Viene visualizzato il messaggio "F_ _ 28: "Wire rope change activated".
- Tutti i valori di usura per il calcolo dello stato di usura massima vengono cancellati e inizia così il calcolo per la nuova fune.
- La velocità della traslazione della gru e della traslazione del carrello è limitata alla velocità lenta.
- Durante la corsa di traslazione della gru e di traslazione del carrello, il segnalatore acustico genera un segnale ogni secondo.
Oppure attivare la sostituzione della fune tramite KranOS:
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "SERVICE" (livello di accesso utente [2]).
Panoramica: navigazione in KranOS |
|---|
Utente "SERVICE" 🡪 "Hoist" |
- Eseguire il login a KranOS con l'utente "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nel menu principale selezionare il dispositivo di sollevamento desiderato (ad es. dispositivo di sollevamento 1).
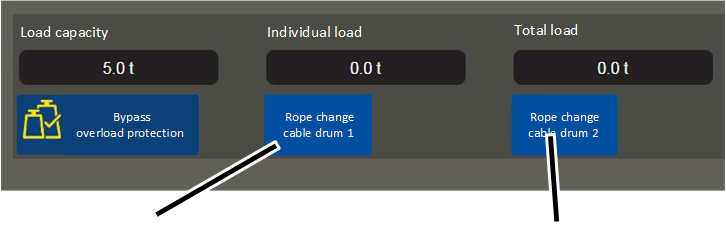
- Appare la finestra relativa al dispositivo di sollevamento desiderato.
- Cliccare sul pulsante su schermo "Rope change cable drum 1".
- Il pulsante su schermo viene evidenziato in verde.
- La sostituzione della fune è attivata. Il rullo avvolgitore può ora funzionare a motore senza che ABUControl riceva un segnale dal trasduttore del valore assoluto.
- Viene visualizzato il messaggio "F_ _ 28: "Wire rope change activated".
- Tutti i valori di usura per il calcolo dello stato di usura massima vengono cancellati e inizia così il nuovo calcolo per la nuova fune.
- La velocità della traslazione della gru e della traslazione del carrello è limitata alla velocità lenta.
- Durante la corsa di traslazione della gru e di traslazione del carrello, il segnalatore acustico genera un segnale ogni secondo.
Solo con dispositivi di sollevamento gemelli
Per sostituire la fune di dispositivi di sollevamento gemelli deve essere possibile comandare separatamente il dispositivo di sollevamento 1 e il dispositivo di sollevamento 2.
Attivare la sostituzione fune tramite spinotto:
- Togliere lo spinotto dalla posizione di riposo (barretta di connettori superiore).
- Inserire lo spinotto sulla barretta di connettori inferiori:
- Spinotto a sinistra (contatti 1, 2 e 3): è possibile comandare il rullo avvolgitore sulla trasmissione del dispositivo di sollevamento 1.
- Spinotto a destra (contatti 2, 3 e 4): è possibile comandare il rullo avvolgitore sulla trasmissione del dispositivo di sollevamento 2.
Attivare la sostituzione fune tramite KranOS:
- Nella finestra cliccare sul pulsante su schermo relativo al dispositivo di sollevamento desiderato:
- "Rope change cable drum 1": il pulsante su schermo "Rope change cable drum 1" viene evidenziato in verde. È possibile comandare il rullo avvolgitore sulla trasmissione del dispositivo di sollevamento 1.
- "Rope change cable drum 2": il pulsante su schermo "Rope change cable drum 2" viene evidenziato in verde. È possibile comandare il rullo avvolgitore sulla trasmissione del dispositivo di sollevamento 2.
Sostituzione della fune
- Far svolgere la fune dal rullo avvolgitore azionato dal motore.
- Sostituire la fune. Vedere il manuale del prodotto del paranco a fune.
Solo con ABUControl con comando tramite contattori o con dispositivi di sollevamento gemelli
Montaggio del finecorsa di sollevamento
- Spostare il gancio di carico nella posizione annotata precedentemente.
- Inserire il finecorsa di sollevamento sul perno del rullo avvolgitore.
- Fissare il finecorsa di sollevamento.
- Controllare le posizioni delle posizioni di funzionamento.
Solo per paranco a fune con seguitore dell'angolo della fune
Montaggio del seguitore dell'angolo della fune
- Montare il seguitore dell'angolo della fune. Vedere "Montaggio e collegamento dell'inclinometro".
Disattivazione della sostituzione fune
Subito dopo aver sostituito la fune:
- Nella morsettiera a vite ‑X104 staccare lo spinotto dalla barretta di connettori inferiore e inserirlo nella posizione di riposo (barretta di connettori superiore).
o
Cliccare sul pulsante su schermo "Rope change cable drum 1".
- La sostituzione fune è disattivata.
- Il pulsante su schermo non è più evidenziato in verde.
- Per confermare il messaggio "F_ _ 28: Wire rope change activated" premere il tasto per arresto di emergenza o l'avvisatore acustico.
Se le posizioni di funzionamento sono spostate:
In molti casi è possibile tralasciare la regolazione del finecorsa di sollevamento dopo la sostituzione della fune perché la posizione del gancio di carico è stata già misurata in precedenza e successivamente raggiunta di nuovo. In casi particolari (per esempio quando la fune è molto danneggiata o se è stata avvolta nel modo sbagliato sul rullo avvolgitore) potrebbe essere necessario regolare di nuovo le posizioni di funzionamento.
- Impostare di nuovo le posizioni di funzionamento per il limitatore di corsa inferiore, il limitatore di corsa superiore e il limitatore di corsa di sicurezza.
Vedere "Regolazione della posizione di funzionamento per il limitatore di corsa inferiore".
- Eseguire di nuovo l'impostazione del punto di riferimento del trasduttore del valore assoluto. Vedere "Impostazione del punto di riferimento del trasduttore del valore assoluto".
Se è montato un inclinometro:
Se è montato un inclinometro, l'inclinometro deve essere nuovamente calibrato. Vedere "Calibrazione dell'inclinometro".
Calibrazione di base del sensore di carico
Se è stata sostituita la traversa punto di ancoraggio con sensore di carico oppure se è stato sostituito un singolo sensore di carico della traversa punto di ancoraggio, è necessario eseguire una ricalibrazione di base del sensore di carico. Questa calibrazione è una procedura di base e non ha niente a che vedere con la calibrazione del sistema di misurazione del carico con un carico di prova sollevato, ma rappresenta il punto di riferimento per le misurazioni del carico. Per questa calibrazione di base il sensore di carico deve essere completamente scaricato da qualsiasi sollecitazione. Anche la fune e il bozzello non devono sovraccaricare il sensore di carico e devono pertanto essere smontati per eseguire la calibrazione di base.
Dopo una calibrazione di base del sensore di carico occorre inoltre ricalibrare il carico nullo e anche il sistema di misurazione del carico con un carico di prova sollevato.
In un sistema di misurazione del carico con perno di misura non è necessario eseguire una ricalibrazione di base del perno di misura. Con un perno di misura è tuttavia necessario ricalibrare il sistema di misurazione del carico con un carico di prova sollevato.
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "SERVICE" (livello di accesso utente [2]).
Apertura della calibrazione del dispositivo di sollevamento
Panoramica: navigazione in KranOS |
|---|
Utente "SERVICE" 🡪 "Hoist" 🡪 "Hoist calibration" |
- Eseguire il login a KranOS con l'utente "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nel menu principale selezionare il dispositivo di sollevamento desiderato (ad es. dispositivo di sollevamento 1).
- Appare la finestra relativa al dispositivo di sollevamento desiderato.
- Nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Hoist calibration".
Calibrazione di base del sensore di carico
Per la calibrazione di base si deve usare l'area destra della finestra "Hoist calibration". Questa operazione è necessaria solo se è stata eseguita la sostituzione della traversa punto di ancoraggio o del sensore di carico.
Il sensore di carico deve essere completamente scaricato da qualsiasi sollecitazione. La fune e il bozzello non devono sovraccaricare il sensore di carico. Pertanto, il capofisso deve essere smontato dalla traversa punto di ancoraggio. La traversa punto di ancoraggio non deve essere incastrata o esposta ad altre tensioni meccaniche.
- Viene visualizzata la finestra "Hoist calibration".
- Cliccare sul pulsante su schermo "Calibrating load sensor".
- Appare una richiesta di conferma.
- Cliccare sul pulsante su schermo "Perform calibration".
- Il pulsante su schermo "Calibrating load sensor" deve essere ingrigito.
- La modalità di calibrazione è attivata.
- Spegnere la gru dal sezionatore di rete o dall'interruttore di alimentazione.
- Attendere 60 s.
- Riaccendere la gru.
- ABUControl viene riavviato.
- Durante il riavvio viene inoltre calibrato il sensore di carico.
Calibrazione del sistema di misurazione del carico con un carico di prova sollevato
Dopo una calibrazione di base del sensore di carico occorre inoltre ricalibrare il carico nullo e anche il sistema di misurazione del carico con un carico di prova sollevato.
- Ricalibrare il sistema di misurazione del carico con un carico di prova sollevato. Vedere "Calibrazione del sistema di misurazione del carico con un carico di prova sollevato".
Visualizzazione dello stato degli assi della gru
In KranOS è possibile visualizzare informazioni sullo stato attuale di tutti gli assi della gru (traslazione gru, traslazione del carrello, dispositivo di sollevamento).
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "CUSTOMER" (livello di accesso utente [1]) o "SERVICE" (livello di accesso utente [2]).
Visualizzazione dell'asse della gru
Panoramica: navigazione in KranOS |
|---|
Utente "CUSTOMER" o "SERVICE" 🡪 "Crane travel" |
Utente "CUSTOMER" o "SERVICE" 🡪 "Trolley travel" |
Utente "CUSTOMER" o "SERVICE" 🡪 "Hoist" |
Vengono visualizzati solo gli assi della gru effettivamente disponibili sulla gru. Nella finestra vengono visualizzati solo i componenti effettivamente presenti sulla gru. |
- Eseguire il login a KranOS con l'utente "CUSTOMER" (livello di accesso utente [1]) o "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nel menu principale selezionare l'asse della gru desiderato (ad es. traslazione gru).
- Appare la finestra del relativo asse della gru.
Le finestre variano a seconda dell'asse della gru.
Traslazione gru:
Convertitore di frequenza traslazione gru ‑TA61 e ‑TA62Interruttore di finecorsa per traslazione gru -B71
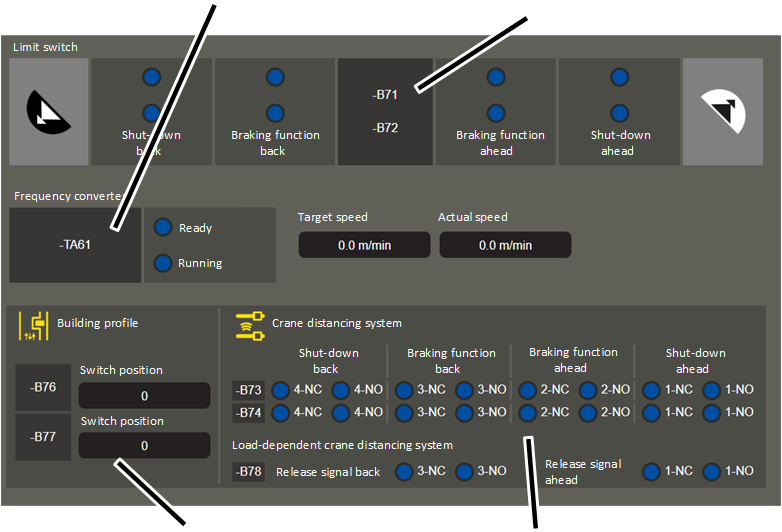
- Interruttore di finecorsa per traslazione gru (‑B71): qui viene visualizzata la posizione dell'interruttore di finecorsa per traslazione gru.
Sfondo verde: interruttore di finecorsa non raggiunto
Sfondo blu: interruttore di finecorsa raggiunto.
Gli interruttori di finecorsa per traslazione gru vengono utilizzati per un arresto anticipato e un finecorsa. In direzione dell'estremità della via di corsa si usano interruttori con leva a croce (-B71), in direzione di una seconda gru si usano fotocellule a riflessione (al posto di -B71 si usano -B711 e -B712 nonché -B713 e -B714).
- Interruttori di finecorsa per traslazione gru supplementari (‑B72): oltre al ‑B71, per ciascuna posizione di funzionamento e ciascuna direzione di marcia è possibile utilizzare due interruttori di finecorsa per traslazione gru per incrementare la sicurezza del sistema.
Convertitore di frequenza traslazione gru (‑TA61 e ‑TA62): qui viene visualizzato lo stato del convertitore di frequenza della traslazione gru:
"Ready": il convertitore di frequenza è pronto per il funzionamento.
"Running": il convertitore di frequenza è attivo e il motoriduttore ruota.
"Target speed": velocità alla quale deve ruotare il motoriduttore.
"Actual speed": velocità alla quale ruota il motoriduttore.
Nelle gru senza dispositivo elettronico di guida parallela viene utilizzato un unico convertitore di frequenza (‑TA61) per entrambi i motoriduttori di traslazione della gru. Con un dispositivo elettronico di guida parallela o un azionamento quadruplo della traslazione della gru viene visualizzato un convertitore di frequenza supplementare ‑TA62.
- Interruttori con leva a croce per il controllo delle caratteristiche del capannone (‑B76 / ‑B77): qui viene visualizzata l'attuale posizione degli interruttori con leva a croce utilizzati per il controllo delle caratteristiche del capannone. Combinando ciascuno dei due interruttori con leva a croce con sei stati di inserimento è possibile registrare fino a 36 posizioni.
- Fotocellule a riflessione per distanziamento gru (‑B73): qui vengono visualizzati gli stati di inserimento delle fotocellule a riflessione per il distanziamento gru.
Nel distanziamento gru la gru frena passando alla velocità di traslazione lenta (arresto anticipato) oppure si ferma completamente (finecorsa) non appena la distanza da una seconda gru scende al di sotto di una distanza impostata.
Per ciascuna posizione di funzionamento e ciascuna direzione di marcia viene utilizzata una fotocellula a riflessione. ABUControl monitora contemporaneamente il contatto normalmente chiuso (NC) e il contatto normalmente aperto (NO) di tutte le fotocellule a riflessione.
Il contatto di commutazione 1 viene utilizzato per il finecorsa in avanti, il contatto di commutazione 2 per l'arresto anticipato in avanti, il contatto di commutazione 3 per l'arresto anticipato indietro e il contatto di commutazione 4 per il finecorsa indietro.
Il distanziamento gru viene spesso utilizzato per impedire che le gru, ad esempio per motivi di statica, vengano a trovarsi a una distanza inferiore a una distanza impostata. Il distanziamento gru può essere utilizzato anche insieme al dispositivo di protezione guida coordinata gru (vedere interruttore di finecorsa per traslazione gru ‑B71).
- Fotocellule a riflessione supplementari per distanziamento gru (‑B74): oltre alla ‑B73, per ciascuna posizione di funzionamento e ciascuna direzione di marcia è possibile utilizzare due fotocellule a riflessione per incrementare la sicurezza del sistema.
- Barriera fotoelettrica per la trasmissione del segnale con distanziamento gru in funzione del carico (‑B78):
Se il distanziamento gru viene eseguito in funzione del carico, la gru rallenta e si ferma non appena la distanza da una seconda gru scende al di sotto di una distanza impostata e contemporaneamente viene traslato un carico al di sopra di un valore impostato.
Affinché a entrambi i comandi, quello nella gru e quello nella seconda gru, sia noto se nell'altra gru non è stato raggiunto o è stato superato il carico impostato, questa informazione viene trasmessa a entrambe le gru tramite una barriera fotoelettrica. A tale scopo ciascuna gru ha una barriera fotoelettrica per la trasmissione del segnale di consenso che funge da trasmettitore e una che funge da ricevitore.
Qui viene visualizzato il segnale attualmente presente sul ricevitore. L'area 1 mostra il segnale di consenso in avanti. L'area 3 mostra il segnale di consenso indietro.
NC blu, NO vede: il carico è inferiore al carico impostato. La gru riceve un segnale di consenso dalla seconda gru.
NC verde, NO blu: il carico impostato è stato superato. La gru non riceve il segnale di consenso dalla seconda gru.
È possibile impostare il carico nei parametri avanzati. Vedere "Impostazione dei parametri avanzati per i profili di traslazione (profilo di traslazione della gru, profilo di traslazione del carrello)".
Traslazione carrello:
Convertitore di frequenza traslazione del carrello ‑TA41Interruttore di finecorsa della traslazione del carrello -B51
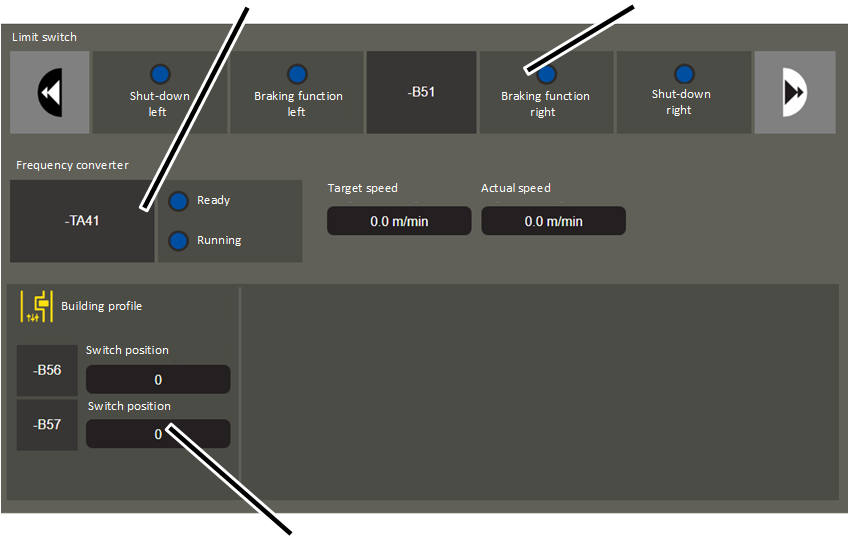
- Interruttore di finecorsa della traslazione del carrello (‑B51): qui viene visualizzata la posizione dell'interruttore di finecorsa della traslazione del carrello.
Sfondo verde: interruttore di finecorsa non raggiunto
Sfondo blu: interruttore di finecorsa raggiunto.
- Convertitore di frequenza traslazione del carrello (‑TA41): qui viene visualizzato lo stato del convertitore di frequenza della traslazione del carrello:
"Ready": il convertitore di frequenza è pronto per il funzionamento.
"Running": il convertitore di frequenza è attivo e il motoriduttore ruota.
"Target speed": velocità alla quale deve ruotare il motoriduttore.
"Actual speed": velocità alla quale ruota il motoriduttore.
- Interruttori con leva a croce per il controllo delle caratteristiche del capannone (‑B56 / ‑B57): qui viene visualizzata l'attuale posizione degli interruttori con leva a croce utilizzati per il controllo delle caratteristiche del capannone. Combinando ciascuno dei due interruttori con leva a croce con sei stati di inserimento è possibile registrare fino a 36 posizioni.
Dispositivo di sollevamento:
Convertitore di frequenza dispositivo di sollevamento ‑1TA21 e ‑2TA21Finecorsa di sollevamento ‑B31 e ‑B32
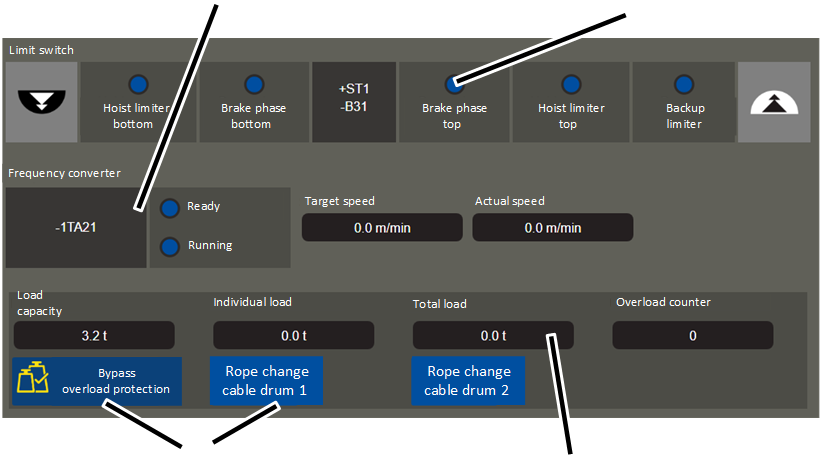
- Finecorsa di sollevamento (‑B31): qui viene visualizzata la posizione del finecorsa di sollevamento.
Sfondo verde: finecorsa di sollevamento non raggiunto
Sfondo blu: finecorsa di sollevamento raggiunto.
Con dispositivi di sollevamento gemelli viene impiegato per il secondo rullo avvolgitore un finecorsa di sollevamento supplementare ‑B32.
Nei dispositivi di sollevamento con comando tramite contattori: l'attuale posizione degli interruttori viene visualizzata solo mentre il dispositivo di sollevamento sale o scende. Quando il dispositivo di sollevamento è fermo, le posizioni di funzionamento vengono visualizzate in blu.
- Convertitore di frequenza dispositivo di sollevamento (‑1TA21): qui viene visualizzato lo stato del convertitore di frequenza del dispositivo di sollevamento:
"Ready": il convertitore di frequenza è pronto per il funzionamento.
"Running": il convertitore di frequenza è attivo e il motoriduttore ruota.
"Target speed": velocità alla quale deve ruotare il motoriduttore.
"Actual speed": velocità alla quale ruota il motoriduttore.
Con dispositivi di sollevamento gemelli viene visualizzato per il secondo rullo avvolgitore un convertitore di frequenza supplementare ‑2TA21.
- Visualizzazione carico: qui vengono visualizzati i risultati del sistema di misurazione del carico:
"Load capacity": portata massima del dispositivo di sollevamento
"Individual load": carico attualmente misurato sul dispositivo di sollevamento
"Total load": carico totale su tutti i dispositivi di sollevamento o su tutte le gru.
"Overload counter": numero di movimenti di sollevamento con sovraccarico. Il numero viene incrementato ogni volta di 1 se il dispositivo di sollevamento solleva un carico con massa superiore alla portata massima della gru.
- Pulsanti su schermo: qui è possibile attivare le funzioni per gli interventi di assistenza:
"Bypass overload protection": vedere "Esclusione della protezione da sovraccarico".
"Rope change cable drum": vedere "Sostituzione della fune".
Selezione dei profili di movimento
Per i movimenti di tutti e tre gli assi della gru (traslazione gru, traslazione del carrello, sollevamento/abbassamento) è possibile selezionare diversi profili di movimento. In questo modo è possibile definire il comportamento generale durante il movimento.
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "SERVICE" (livello di accesso utente [2]).
Apertura della selezione del profilo di movimento
Panoramica: navigazione in KranOS |
|---|
Utente "SERVICE" 🡪 "Movement profile" |
- Eseguire il login a KranOS con l'utente "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nella schermata iniziale: nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Movement profile".
Selezione del profilo di movimento
Campi di selezione per profili di movimento
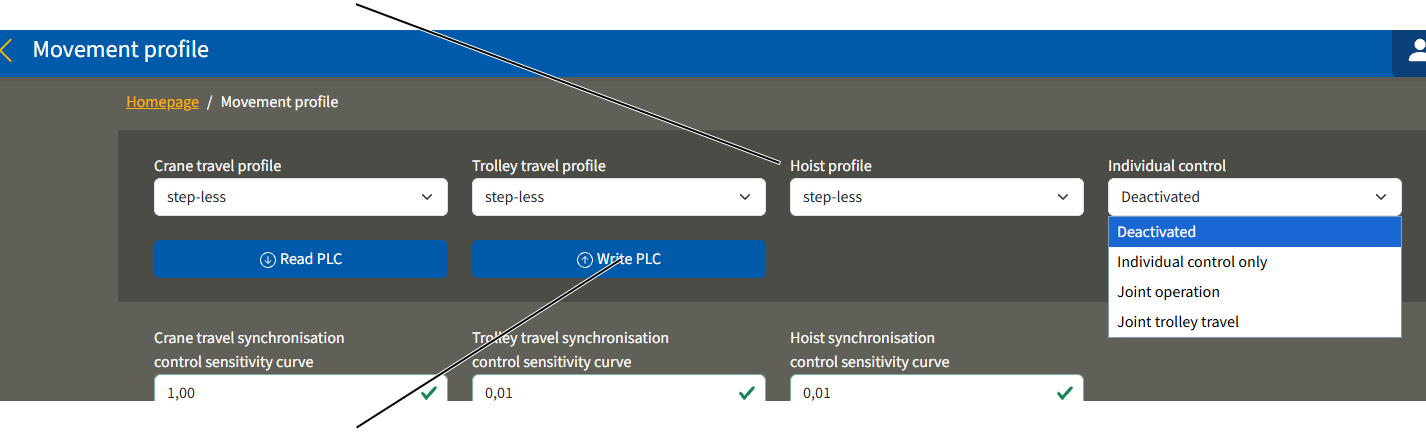
- Appare la finestra "Movement profile":
- Vengono visualizzate le impostazioni attuali.
- Nell'asse della gru selezionare il profilo di movimento desiderato:
- Step-less: con un tasto o una leva comando a due stadi il motoriduttore può essere accelerato nel secondo stadio fino a un valore massimo finché il tasto rimane premuto. Se il tasto o la leva comando vengono riportati al primo stadio, il motoriduttore mantiene la velocità attuale. Se il tasto o la leva comando vengono rilasciati, la velocità viene ridotta.
- Two-step: con un tasto o una leva comando a due stadi il motoriduttore può essere accelerato nel primo stadio a una velocità lenta preimpostata e nel secondo stadio a una velocità veloce preimpostata.
- Valore analogico lineare: con una leva comando proporzionale è possibile accelerare e frenare il motoriduttore in modo continuo. Maggiore è lo spostamento della leva comando maggiore è la velocità con cui ruota il motoriduttore. In questo caso il rapporto tra leva comando e motoriduttore è lineare
- Valore analogico curva S: come sopra. In questo caso il rapporto tra leva comando e motoriduttore ha la forma di una curva S. Nell'area della leva comando attorno al punto zero (il motoriduttore si ferma) è quindi necessario muovere relativamente tanto la leva comando, mentre in corrispondenza della battuta superiore e di quella inferiore è necessario muoverla relativamente poco. In questo modo è possibile comandare la gru con molta precisione soprattutto nei movimenti lenti.
- Cliccare sul pulsante su schermo "Write PLC".
Solo nel servizio tandem
- Eseguire il login alla gru in tandem e nella finestra "Movement profile" impostare lo stesso profilo di movimento.
Se sulla gru in tandem è impostato un altro profilo di movimento, viene visualizzato il messaggio "F0026: Tandem operation: Different travel profiles" quando è attivato il servizio tandem.
Impostazione del comando singolo per trasmettitore ABURemote
Solo con ABURemote "Joystick" con comando singolo
Con un trasmettitore ABURemote "Joystick" con comando singolo (trasmettitore con tre leve di comando) è possibile impostare la modalità di comando singolo in KranOS. Vedere anche il manuale del prodotto ABURemote "Joystick".
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "CUSTOMER" (livello di accesso utente [1]) o "SERVICE" (livello di accesso utente [2]).
Apertura della selezione del profilo di movimento
Panoramica: navigazione in KranOS |
|---|
Utente "CUSTOMER" o "SERVICE" 🡪 "Movement profile" |
- Eseguire il login a KranOS con l'utente "CUSTOMER" (livello di accesso utente [1]) o "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nella schermata iniziale: nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Movement profile".
Impostazione del comando singolo
Campo di selezione "Individual control"
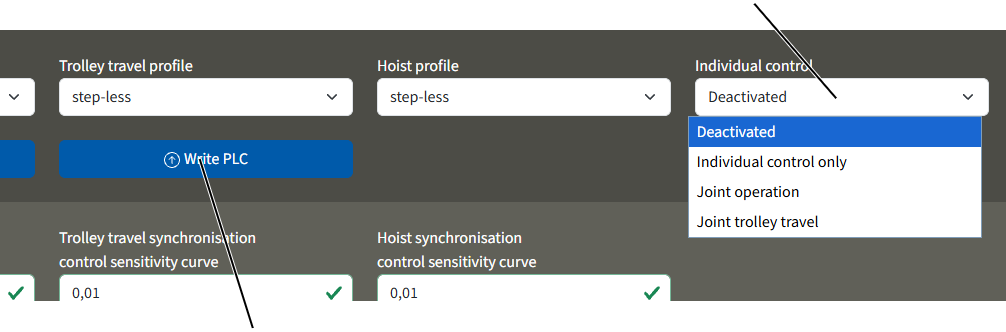
- Appare la finestra "Movement profile":
- Viene visualizzata l'impostazione attuale.
- Nel campo di selezione "Individual control" selezionare il valore desiderato:
- "Deactivated": il comando singolo è disattivato. Alla leva di comando centrale sul trasmettitore ABURemote non è assegnata alcuna funzione.
- "Individual control only": i carrelli possono essere comandati uno indipendentemente dall'altro. Una leva di comando sul trasmettitore comanda il carrello I, l'altra leva di comando sul trasmettitore comanda il carrello II. All'interruttore a bilanciere per il servizio comune non è assegnata alcuna funzione.
- "Joint operation": i carrelli possono essere comandati uno indipendentemente dall'altro come descritto sopra. Con l'interruttore a bilanciere sul trasmettitore è inoltre possibile passare al servizio comune. In questo caso la leva di comando di destra comanda entrambi i carrelli in servizio comune e alla leva di comando centrale non è assegnata alcuna funzione.
- "Joint trolley travel": i carrelli possono essere comandati uno indipendentemente dall'altro come descritto sopra. Con l'interruttore a bilanciere sul trasmettitore è inoltre possibile passare al movimento contemporaneo carrelli. In questo caso la leva di comando di destra comanda il movimento contemporaneo carrelli di entrambi i carrelli. I dispositivi di sollevamento di entrambi i carrelli continuano ad essere comandati uno indipendentemente dall'altro con la leva di comando di destra e con quella centrale.
- Cliccare sul pulsante su schermo "Write PLC".
Nota:
Attraverso l'impostazione del comando singolo, le corse di frenata si allungano. Vedere il manuale del prodotto "Radiocomando ABUS ABURemote Joystick".
Esclusione temporanea dell'interruttore di finecorsa e del limitatore di corsa
In caso ad esempio di riparazioni è possibile escludere temporaneamente tutti gli interruttori di finecorsa e i limitatori di corsa (ad eccezione del limitatore di corsa di sicurezza).
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "SERVICE" (livello di accesso utente [2]).
Apertura della finestra per il profilo di movimento
Panoramica: navigazione in KranOS |
|---|
Utente "SERVICE" 🡪 "Movement profile" |
- Eseguire il login a KranOS con l'utente "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nella schermata iniziale: nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Movement profile".
Esclusione dell'interruttore di finecorsa e del limitatore di corsa
Interruttore "Bypass all travel limit switches and hoist limiters"
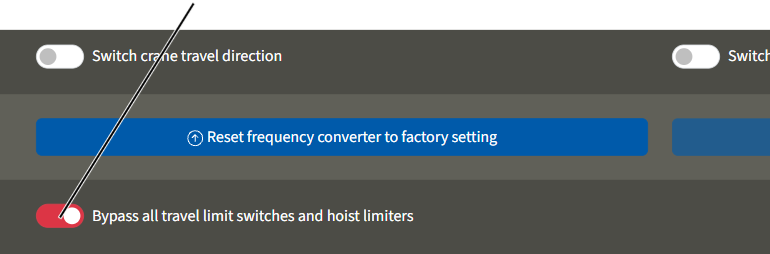
- Appare la finestra "Movement profile":
- Cliccare sull'interruttore "Bypass all travel limit switches and hoist limiters".
- L'interruttore viene evidenziato in rosso.
- Sono esclusi tutti gli interruttori di finecorsa (interruttori di finecorsa della traslazione del carrello di tutti i carrelli e interruttori di finecorsa per traslazione gru sotto forma di interruttori con leva a croce, sensori di distanza, fotocellule a riflessione per arresto anticipato e finecorsa) e tutti i limitatori di corsa (limitatore di corsa superiore e inferiore di tutti i dispositivi di sollevamento) nonché il controllo delle caratteristiche del capannone.
- È possibile traslare gru, carrello e dispositivo di sollevamento a velocità lenta.
- Viene visualizzato il messaggio F0064 "All travel limit switches and hoist limiters bridged".
- L'esclusione resta attivata fino a quando non viene nuovamente disattivata con il pulsante su schermo "Bypass all travel limit switches and hoist limiters":
- L'esclusione resta attivata anche quando la gru viene spenta e riaccesa.
Cambio della direzione di marcia di gru e carrello
In alcune circostanze può essere necessario cambiare la direzione di marcia della gru o del carrello. Questo può essere necessario, per esempio, se la gru è stata montata diversamente da quanto specificato nei documenti di progettazione.
In questo caso vengono sostituiti tutti i dati relativi alla direzione di marcia. Questo vale per esempio per i tasti sul trasmettitore del radiocomando, tutti i display su KranOS, le limitazioni di movimento rilevate, gli interruttori con leva a croce e i sensori di distanza, tutti i messaggi relativi alla direzione di marcia, ecc.
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "SERVICE" (livello di accesso utente [2]).
Apertura della finestra per il profilo di movimento
Panoramica: navigazione in KranOS |
|---|
Utente "SERVICE" 🡪 "Movement profile" |
- Eseguire il login a KranOS con l'utente "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nella schermata iniziale: nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Movement profile".
Cambio della direzione di marcia di gru e carrello
Interruttore "Switch crane travel direction"Interruttore "Switch trolley travel direction"
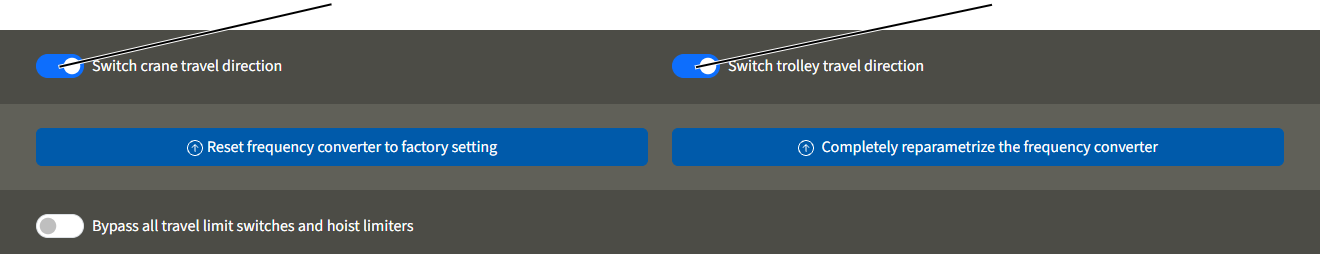
- Appare la finestra "Movement profile":
- Cliccare sull'interruttore "Switch crane travel direction" o "Switch trolley travel direction".
- L'interruttore viene evidenziato in blu.
- Vengono sostituiti tutti i dati relativi alla direzione di marcia per la traslazione gru o la traslazione del carrello.
- Il cambio della direzione di marcia è permanente e resta invariato anche quando la gru viene spenta e riaccesa.
Impostazione del sincronizzatore di corsa
Il sincronismo elettronico per traslazione gru, traslazione del carrello e sollevamento/abbassamento è regolato in fabbrica e adattato specificamente alla maggior parte delle situazioni.
Se necessario, è possibile adeguare lo scostamento massimo della sincronizzazione e la curva di sensibilità alle condizioni del capannone.
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "SERVICE" (livello di accesso utente [2]).
Apertura delle impostazioni del sincronizzatore di corsa
Panoramica: navigazione in KranOS |
|---|
Utente "SERVICE" 🡪 "Movement profile" |
- Eseguire il login a KranOS con l'utente "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nella schermata iniziale: nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Movement profile".
Impostazione del sincronizzatore di corsa
"Crane travel synchronisation control sensitivity curve" e "Trolley travel synchronisation control sensitivity curve"
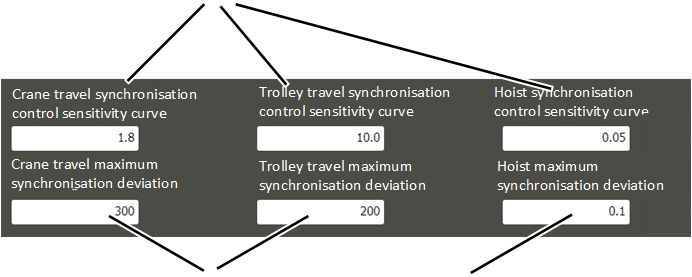
- Appare la finestra "Movement profile":
- Vengono visualizzate le impostazioni attuali del sincronizzatore di corsa.
- Adeguare con cautela e gradualmente alle condizioni del capannone la curva di sensibilità per la traslazione gru, la traslazione del carrello e il sollevamento/l'abbassamento e testare sempre le modifiche tramite una corsa di prova.
La curva di sensibilità può essere impostata tra "0.01" e "10.0". Il valore più basso (fattore 0,01) corrisponde a un comportamento di regolazione inerte. Incrementando il fattore aumenta la sensibilità del comportamento di regolazione.
- Adeguare con cautela e gradualmente alle condizioni del capannone lo scostamento massimo della sincronizzazione in millimetri e testare sempre le modifiche tramite una corsa di prova.
Lo scostamento massimo della sincronizzazione è la distanza massima di gru, carrello o gancio di carico nel servizio comune o nel servizio tandem.
- Cliccare sul pulsante su schermo "Write PLC".
Riavviamento della gru
Solo con la funzione di riavvio della gru
La funzione "Restart crane" serve per riavviare la gru scollegandola elettricamente dalla tensione di esercizio.
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "SERVICE" (livello di accesso utente [2]).
Apertura della pagina di diagnosi del PLC
Panoramica: navigazione in KranOS |
|---|
Utente "SERVICE" 🡪 "PLC diagnosis" |
- Eseguire il login a KranOS con l'utente "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nella schermata iniziale: nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "PLC diagnosis".
Riavviamento della gru
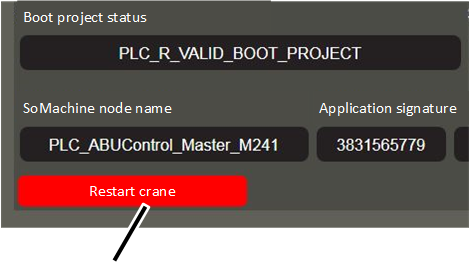
- Appare la finestra "PLC diagnosis".
- Cliccare sul pulsante su schermo "Restart crane".
- La tensione di esercizio viene brevemente interrotta e reinserita.
- Il comando viene riavviato.
Impostazione delle posizioni di funzionamento in funzione del carico
Mediante le posizioni di funzionamento in funzione del carico è possibile attivare funzioni supplementari. In questo caso è possibile utilizzare le uscite presenti sul comando che si attivano non appena la gru solleva più di un carico specifico.
Per la gru (carico totale) e per ciascun dispositivo di sollevamento sono disponibili un massimo di due posizioni di funzionamento in funzione del carico. La progettazione e il collegamento elettrico delle uscite vengono eseguiti in base all'ordine specifico. Le impostazioni dei carichi vengono effettuate in KranOS per ciascuna posizione di funzionamento.
Due esempi di applicazione di questa funzione possono essere ad es. le spie di segnalazione (ad es. al di sotto dell'85% della portata massima si accende una spia di segnalazione verde) o il comando di una pinza (a partire dal 10% della portata massima la pinza non può più essere aperta).
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "SERVICE" (livello di accesso utente [2]).
Apertura dell'impostazione per la posizione di funzionamento in funzione del carico
Panoramica: navigazione in KranOS |
|---|
Utente "SERVICE" 🡪 "Load-controlled switching point" |
Nella finestra vengono visualizzati solo i dispositivi di sollevamento effettivamente presenti sulla gru. |
- Eseguire il login a KranOS con l'utente "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nella schermata iniziale: nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Load-controlled switching point".
Impostazione delle posizioni di funzionamento
Posizioni di funzionamento in funzione del carico per gruPosizioni di funzionamento in funzione del carico per dispositivo di sollevamento 1
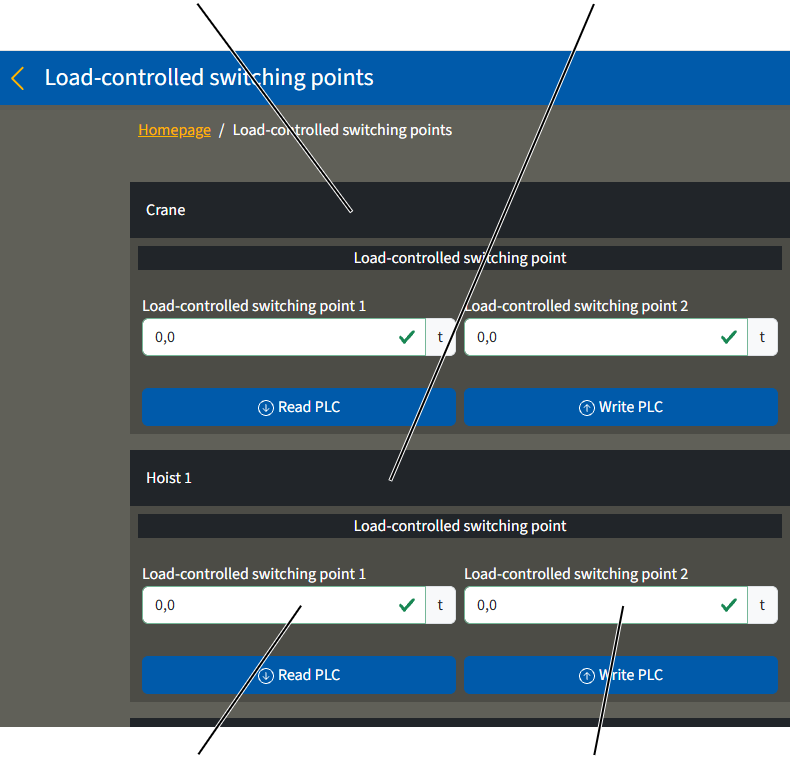
- Appare la finestra "Load-controlled switching points".
- Vengono visualizzate le impostazioni attuali.
- Inserire il carico a partire dal quale deve essere attivata la rispettiva uscita.
- Il carico può essere inserito separatamente per la gru (carico totale di entrambi i dispositivi di sollevamento) e per il/i dispositivo/i di sollevamento.
- Sono di volta in volta disponibili due posizioni di funzionamento che possono essere attivate in presenza di carichi diversi.
- L'ulteriore funzione dei punti di funzionamento in funzione del carico e dei collegamenti elettrici è indicata nello schema elettrico.
- Cliccare sul pulsante su schermo "Write PLC".
La funzione dei punti di funzionamento in funzione del carico viene monitorata dal PLC. A tal fine ciascuna uscita di ogni singola posizione di funzionamento in funzione del carico dispone di un ingresso supplementare. Non appena si attiva un'uscita, in corrispondenza del rispettivo ingresso deve essere presente un segnale. Se questo segnale non è presente, viene visualizzato un messaggio. Il collegamento elettrico avviene in funzione dell'ordine specifico ed è indicato nello schema elettrico.
Impostazione del dispositivo anti-allentamento fune
Il dispositivo anti-allentamento fune impedisce che la fune venga svolta ulteriormente quando il carico o il bozzello vengono appoggiati. A tal fine, l'abbassamento viene interrotto quando il carico misurato sul gancio di carico scende sotto un valore impostato. In assenza del dispositivo anti-allentamento fune, la fune potrebbe continuare a essere svolta dal rullo avvolgitore, rimanendo quindi appesa in modo incontrollato con il rischio di bloccarsi e di non avere più la posizione e la pretensione corretta quando viene riavvolta sul rullo avvolgitore.
Per il carico misurato sul gancio di carico è possibile ricorrere a un mezzo di imbracatura (ad es. traversa), al fine di togliere il rispettivo carico dal carico misurato. Il carico minimo può essere impostato in KranOS. Non si ricorrerà invece a tale misura per il dispositivo anti-allentamento fune se la visualizzazione carico è stata impostata sullo zero con la funzione "Tara".
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "SERVICE" (livello di accesso utente [2]).
Impostazione del dispositivo anti-allentamento fune
Panoramica: navigazione in KranOS |
|---|
Utente "SERVICE" 🡪 "Load-controlled switching point" |
- Eseguire il login a KranOS con l'utente "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nella schermata iniziale: nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Load-controlled switching point".
Impostazione del dispositivo anti-allentamento fune
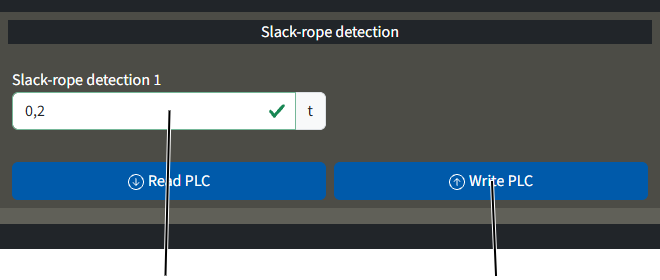
- Appare la finestra "Load-controlled switching points".
- Vengono visualizzate le impostazioni attuali.
- Inserire il carico minimo a partire dal quale deve essere interrotto l'abbassamento.
Qui è possibile inserire ad es. il peso di un mezzo di imbracatura.
- Cliccare sul pulsante su schermo "Write PLC".
Impostazione dei parametri avanzati per i profili di traslazione (profilo di traslazione della gru, profilo di traslazione del carrello)
Per i profili di traslazione degli assi di marcia (profilo di traslazione della gru, profilo di traslazione del carrello) è possibile adeguare alle proprie abitudini il tempo di accelerazione e il tempo di frenata nonché la velocità massima e la velocità minima.
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "SERVICE" (livello di accesso utente [2]).
Apertura dei parametri per il profilo di traslazione
Panoramica: navigazione in KranOS |
|---|
Utente "SERVICE" 🡪 "Crane travel" 🡪 "Crane travel profile parameter" |
Utente "SERVICE" 🡪 "Trolley travel" 🡪 "Trolley travel profile parameter" |
- Eseguire il login a KranOS con l'utente "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nel menu principale selezionare l'asse della gru desiderato (ad es. traslazione gru).
- Appare la finestra relativa all'asse della gru desiderato.
- Nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Crane travel profile parameter" (o "Trolley travel profile parameter").
Impostazione dei parametri per il profilo di traslazione
- Appare la finestra "Parameter" del relativo asse della gru.
- Vengono visualizzati i valori attuali.
- Impostare i valori desiderati.
VelocitàAccelerazione e tempo di frenata
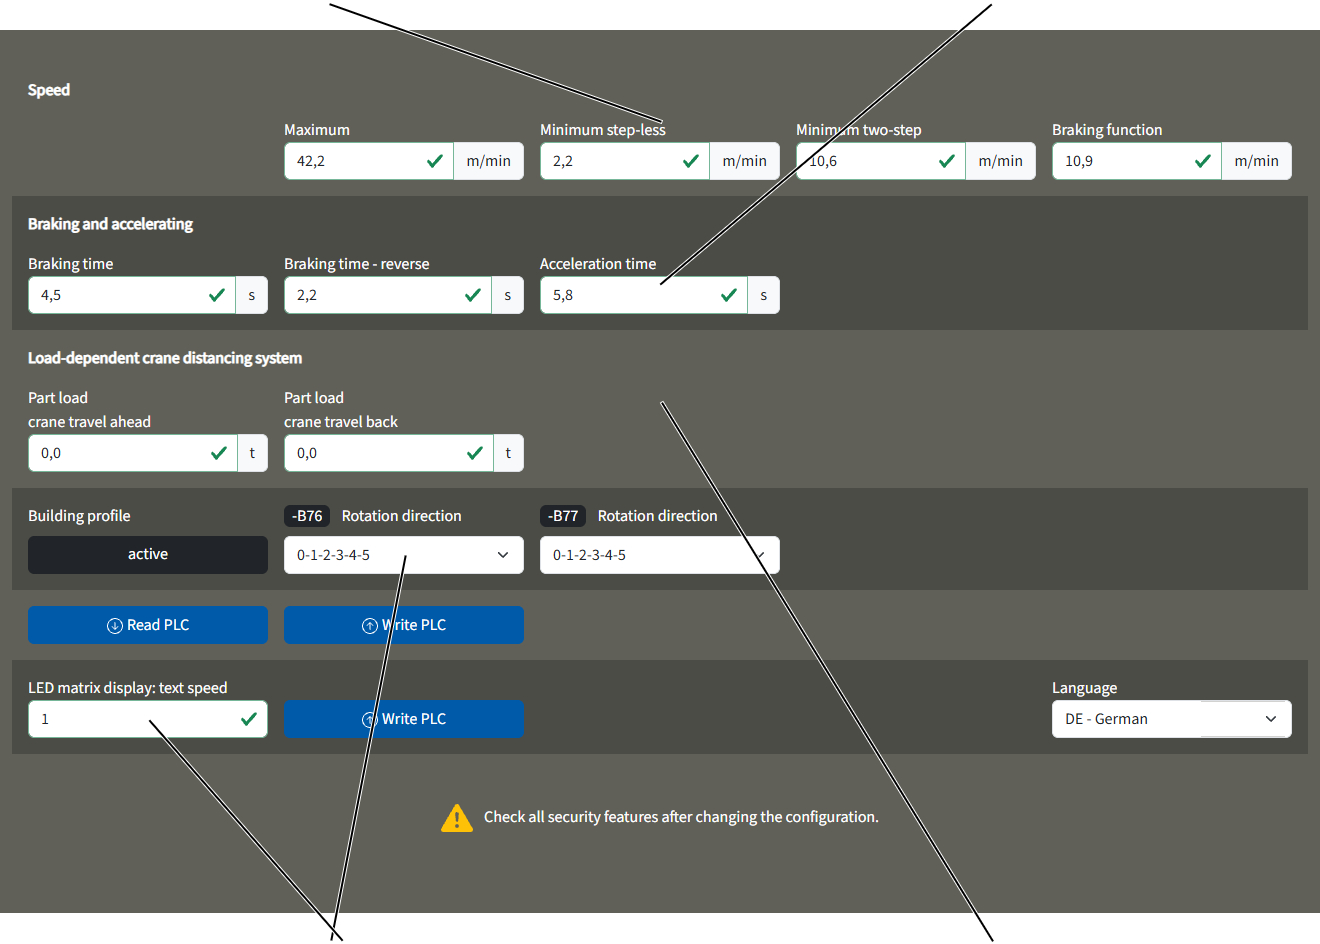
Sezione "Speed":
Questa sezione si riferisce alla velocità di traslazione massima e minima della gru (o del carrello) in relazione ai diversi profili di movimento.
Se il valore è basso la gru (o il carrello) trasla più lentamente, se il valore è alto la gru (o il carrello) trasla più velocemente.
I profili di movimento possono essere selezionati alla pagina "Movement profile". Vedere "Selezione dei profili di movimento".
- "Maximum": velocità di traslazione massima della gru (o del carrello).
Con profilo di movimento continuo: velocità di traslazione alla quale accelera la gru (o il carrello) se si preme e si tiene premuto il tasto nel secondo stadio.
Con profilo di movimento a due stadi: velocità di traslazione alla quale accelera la gru (o il carrello) se si preme e si tiene premuto il tasto nel secondo stadio.
- "Minimum step-less": velocità di traslazione più lenta alla quale può traslare la gru (o il carrello) con un profilo di traslazione continuo.
Velocità di traslazione alla quale accelera la gru (o il carrello) se si preme e si tiene premuto il tasto nel primo stadio.
- "Minimum two-step": velocità di traslazione più lenta alla quale può traslare la gru (o il carrello) con un profilo di traslazione a due stadi.
Velocità di traslazione alla quale accelera la gru (o il carrello) se si preme e si tiene premuto il tasto nel primo stadio.
- "Braking function": velocità di traslazione alla quale frena la gru (o il carrello) se viene attivato l'interruttore di finecorsa per l'arresto anticipato.
Sezione "Braking and accelerating":
Questa sezione si riferisce al tempo di frenata e al tempo di accelerazione della gru (o del carrello) in relazione ai diversi profili di movimento.
Se il valore è basso il motoriduttore di traslazione frena o accelera più velocemente, se il valore è alto frena o accelera più lentamente.
I profili di movimento possono essere impostati alla pagina "Movement profile". Vedere «Selezione dei profili di movimento».
- "Braking time": arco di tempo durante il quale il motoriduttore di traslazione frena dalla velocità di traslazione.
Il tempo inserito si riferisce in tal caso sempre alla frenata completa a partire dalla velocità di traslazione massima indicata sulla targhetta identificativa fino all'arresto.
Questo è il valore con cui il motoriduttore di traslazione frena quando si rilascia il tasto a partire dal secondo o dal primo stadio.
- "Brake time - reverse": arco di tempo durante il quale il motoriduttore di traslazione frena a partire dalla velocità di traslazione durante l'inversione.
Il tempo inserito si riferisce in tal caso sempre alla frenata completa a partire dalla velocità di traslazione massima indicata sulla targhetta identificativa fino all'arresto.
Questo è il valore con cui il motoriduttore di traslazione frena quando si rilascia il tasto a partire dal secondo o dal primo stadio e si preme direttamente il tasto per la direzione inversa e lo si tiene premuto.
- "Acceleration time": arco di tempo durante il quale il motoriduttore di traslazione accelera alla velocità di traslazione.
Il tempo inserito si riferisce in tal caso sempre all'accelerazione completa a partire dall'arresto fino alla velocità di traslazione massima indicata sulla targhetta identificativa.
Questo è il valore con cui il motoriduttore di traslazione accelera se si preme il tasto nel primo stadio quando si verifica l'arresto del motoriduttore di traslazione o se si preme e si tiene premuto il tasto nel secondo stadio.
Altre sezioni:
- Solo con profilo di traslazione della gru: "Part load crane travel ahead" e "Part load crane travel back": carico a partire dal quale si deve attivare il distanziamento gru in funzione del carico. Vedere "Visualizzazione dello stato degli assi della gru". Il carico può essere impostato separatamente per entrambe le direzioni di marcia.
In un distanziamento gru generale (indipendente dal peso), è indifferente quale valore viene immesso qui.
- "Building profile": indica se per la gru sono disponibili caratteristiche del capannone.
- "LED matrix system: text speed": velocità alla quale scorre la scritta sul display a LED a matrice. Con un valore basso la scritta scorre più velocemente, con un valore alto scorre più lentamente.
La velocità del testo impostata viene memorizzata direttamente nel display a LED a matrice e non nel PLC. È quindi necessario cliccare sul pulsante su schermo "Write PLC" accanto al campo di immissione. Qui non è inoltre visualizzato il valore attuale memorizzato nel display a LED a matrice.
La lingua impostata per il display a LED a matrice può essere selezionata attraverso il menu a discesa "Language".
- "Rotation direction" per -B76 e -B77 (per traslazione della gru) oppure -B56 e -B57 (per traslazione del carrello): direzione di rotazione dei due interruttori con leva a croce usati per il controllo delle caratteristiche del capannone. I numeri da 0 a 5 indicano gli stati di inserimento dell'interruttore con leva a croce. È possibile leggerli sull'interruttore con leva a croce in corrispondenza della freccia piccola.
Se l'interruttore con leva a croce è montato nel verso giusto (montaggio come da planimetria, carcassa sotto, croce di commutazione sopra), attiva gli stati di inserimento in ordine decrescente (5‑4‑3‑2‑1‑0) quando la gru trasla in avanti o il carrello trasla verso destra.
Se l'interruttore con leva a croce è montato a testa in giù (montaggio come da planimetria, carcassa sopra, croce di commutazione sotto), attiva gli stati di inserimento in ordine crescente (0‑1‑2‑3‑4‑5) quando la gru trasla in avanti o il carrello trasla verso destra.
Impostazione dei parametri avanzati per il profilo di sollevamento
Per il profilo di sollevamento è possibile adeguare alle proprie abitudini il tempo di accelerazione e il tempo di frenata nonché la velocità massima e la velocità minima.
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "SERVICE" (livello di accesso utente [2]).
Apertura dei parametri per il profilo di sollevamento
Panoramica: navigazione in KranOS |
|---|
Utente "SERVICE" 🡪 "Hoist" 🡪 "Hoist profile parameter" |
- Eseguire il login a KranOS con l'utente "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nel menu principale selezionare il dispositivo di sollevamento desiderato (ad es. dispositivo di sollevamento 1).
- Appare la finestra relativa al dispositivo di sollevamento desiderato.
- Nel menu "Impostazioni" (tre barre orizzontali) cliccare su "Hoist profile parameter".
Impostazione dei parametri per il profilo di sollevamento
- Appare la finestra "Parameter" del relativo asse della gru.
- Vengono visualizzati i valori attuali.
- Impostare i valori desiderati.
Sezione "Speed"
Sezione "Braking and accelerating"Sezioni "Speed super precision lifting" e "Braking and accelerating in
super precision lifting"
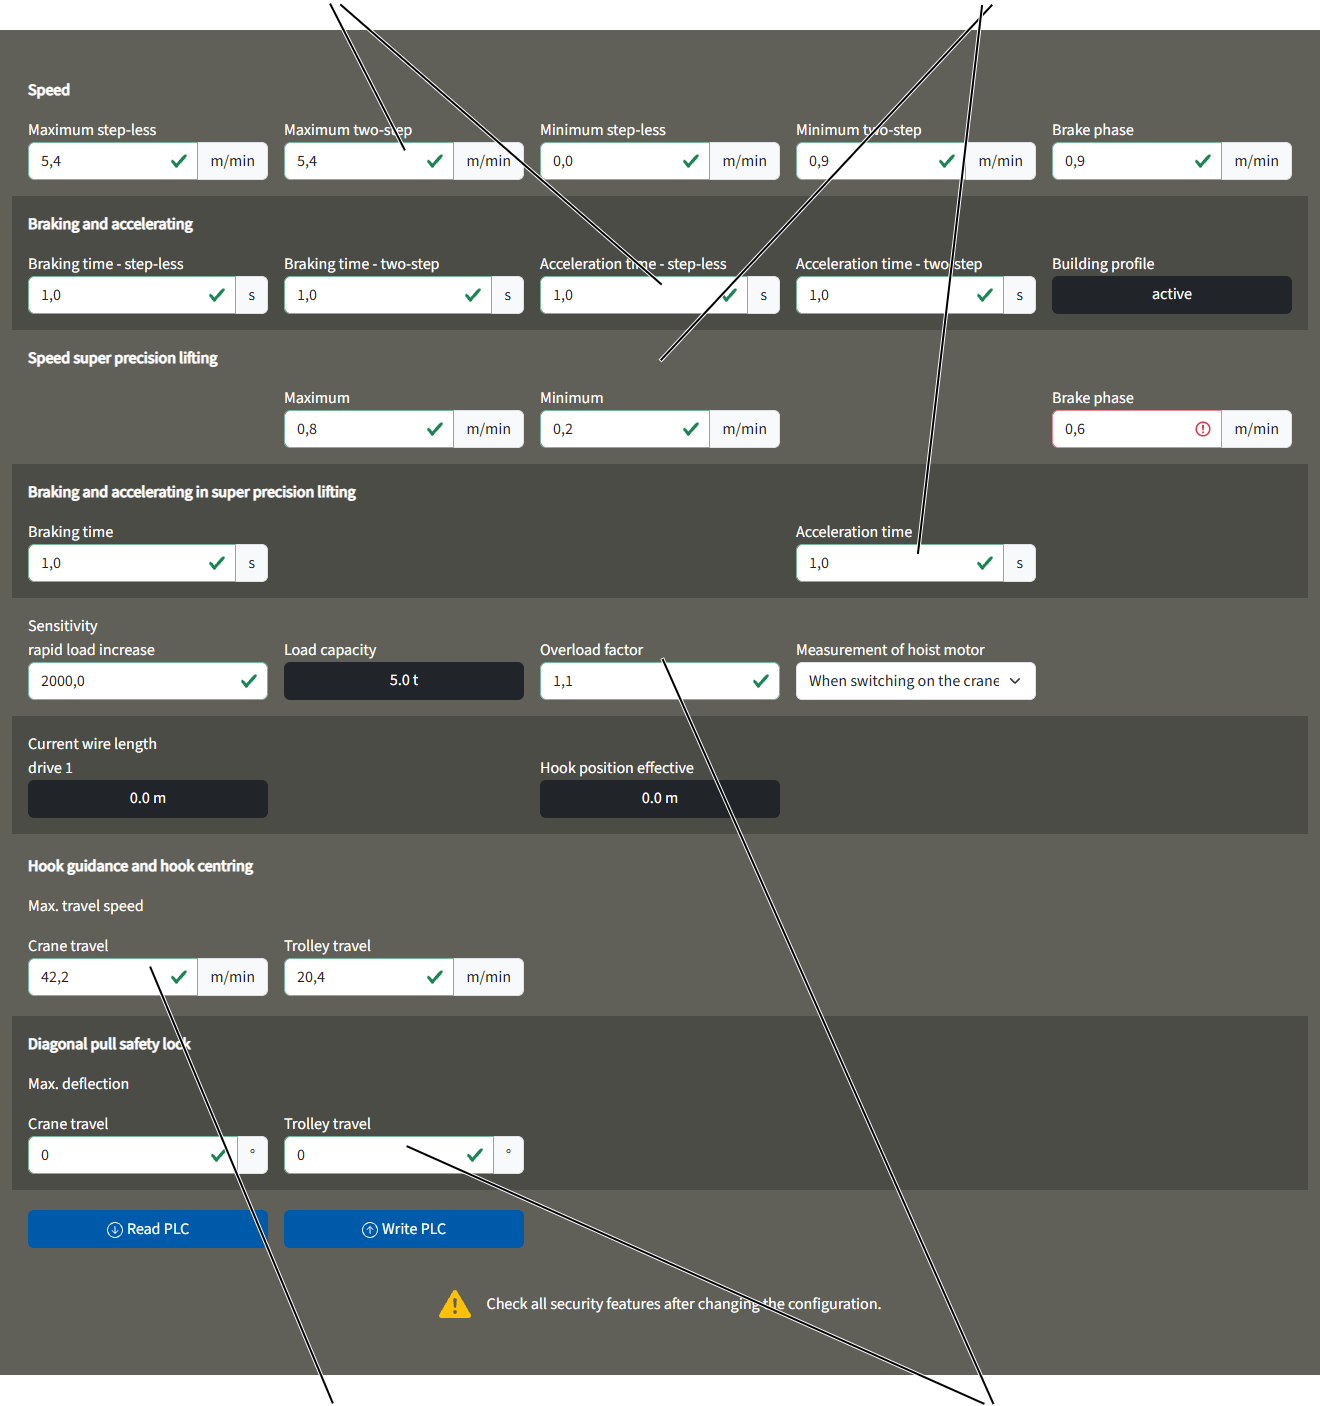
Sezione "Diagonal pull safety lock"
Sezione "Speed":
Questa sezione si riferisce alla velocità di corsa massima e minima del dispositivo di sollevamento in relazione ai diversi profili di movimento.
Se il valore è basso il dispositivo di sollevamento si solleva/abbassa più lentamente, se il valore è alto il dispositivo di sollevamento si solleva/abbassa più rapidamente.
I profili di movimento possono essere selezionati alla pagina "Movement profile". Vedere «Selezione dei profili di movimento».
- "Maximum step-less": velocità di sollevamento massima con un profilo di movimento continuo.
Velocità di corsa alla quale il dispositivo di sollevamento accelera al massimo se il tasto viene premuto e tenuto premuto nel secondo stadio.
Con velocità di sollevamento doppia (opzionale): se il dispositivo di sollevamento può sollevarsi e abbassarsi con velocità di sollevamento doppia, il valore in questo campo di immissione vale anche per la velocità di corsa supplementare massima possibile (oltre il 100% della velocità di corsa indicata sulla targhetta identificativa). La velocità di corsa è riportata sulla targhetta identificativa del motore di sollevamento e nei dati tecnici e in questo caso può quindi essere raddoppiata. L'effettiva velocità di corsa supplementare massima possibile (oltre il 100%) dipende dal carico agganciato e viene ridotta automaticamente a seconda del carico agganciato.
- "Maximum two-step": velocità di sollevamento massima con il profilo di movimento a due stadi.
Velocità di sollevamento alla quale il dispositivo di sollevamento accelera se il tasto viene premuto e tenuto premuto nel secondo stadio.
Con velocità di sollevamento doppia (opzionale): se il dispositivo di sollevamento può sollevarsi e abbassarsi con velocità di sollevamento doppia, il valore in questo campo di immissione vale anche per la velocità di corsa supplementare massima possibile (oltre il 100% della velocità di corsa indicata sulla targhetta identificativa). La velocità di corsa è riportata sulla targhetta identificativa del motore di sollevamento e nei dati tecnici e in questo caso può quindi essere raddoppiata. L'effettiva velocità di corsa supplementare massima possibile (oltre il 100%) dipende dal carico agganciato e viene ridotta automaticamente a seconda del carico agganciato.
- "Minimum step-less": la più lenta velocità di sollevamento con il profilo di movimento continuo.
Velocità di corsa alla quale il dispositivo di sollevamento accelera se il tasto viene premuto e tenuto premuto nel primo stadio.
"Minimum two-step": la più lenta velocità di sollevamento con il profilo di movimento a due stadi.
Velocità di corsa alla quale il dispositivo di sollevamento accelera se il tasto viene premuto e tenuto premuto nel primo stadio.
- "Brake phase": velocità di corsa alla quale il dispositivo di sollevamento frena in fase di frenata subito prima dell'attivazione del finecorsa di sollevamento.
Sezione "Braking and accelerating":
Questa sezione si riferisce al tempo di frenata e al tempo di accelerazione del dispositivo di sollevamento in relazione ai diversi profili di movimento.
Con un valore basso la trasmissione del dispositivo di sollevamento frena o accelera più velocemente, con un valore alto frena o accelera più lentamente.
I profili di movimento possono essere selezionati alla pagina "Movement profile". Vedere «Selezione dei profili di movimento».
- "Braking time - step-less": arco di tempo durante il quale la trasmissione del dispositivo di sollevamento frena con il profilo di movimento continuo.
Il tempo inserito si riferisce in tal caso sempre alla frenata completa a partire dalla velocità di sollevamento massima indicata sulla targhetta identificativa fino all'arresto.
Questo è il valore con cui il dispositivo di sollevamento frena quando si rilascia il tasto a partire dal secondo o dal primo stadio fino a quando il tasto non viene riattivato nel primo stadio.
Con velocità di sollevamento doppia (opzionale): il valore immesso si riferisce alla velocità di corsa indicata sulla targhetta identificativa. Pertanto con una velocità di sollevamento doppia durante il funzionamento effettivo della gru si raddoppia anche il tempo di frenata in funzione del carico.
- "Braking time - two-step": arco di tempo durante il quale la trasmissione del dispositivo di sollevamento frena con il profilo di movimento a due stadi.
Il tempo inserito si riferisce in tal caso sempre alla frenata completa a partire dalla velocità di sollevamento massima indicata sulla targhetta identificativa fino all'arresto.
Questo è il valore con cui il dispositivo di sollevamento frena quando si rilascia il tasto a partire dal secondo o dal primo stadio.
Con velocità di sollevamento doppia (opzionale): il valore immesso si riferisce alla velocità di corsa indicata sulla targhetta identificativa. Pertanto con una velocità di sollevamento doppia durante il funzionamento effettivo della gru si raddoppia anche il tempo di frenata in funzione del carico.
Un valore molto basso permette un comportamento di frenata molto spontaneo, che ricorda il comportamento di frenata di un dispositivo di sollevamento con comando tramite contattori anche nel caso di dispositivi di sollevamento con convertitore di frequenza.
- "Acceleration time - step-less": arco di tempo durante il quale la trasmissione del dispositivo di sollevamento accelera con il profilo di movimento continuo.
Il tempo inserito si riferisce in tal caso sempre all'accelerazione completa a partire dall'arresto fino alla velocità di sollevamento massima indicata sulla targhetta identificativa.
Questo è il valore con cui il dispositivo di sollevamento accelera se si preme il tasto nel primo stadio quando si verifica l'arresto del dispositivo di sollevamento o se si preme e si tiene premuto il tasto nel secondo stadio.
Con velocità di sollevamento doppia (opzionale): il valore immesso si riferisce alla velocità di corsa indicata sulla targhetta identificativa. Pertanto con una velocità di sollevamento doppia durante il funzionamento effettivo della gru si raddoppia anche il tempo di accelerazione in funzione del carico.
- "Acceleration time - two-step": arco di tempo durante il quale la trasmissione del dispositivo di sollevamento accelera con il profilo di movimento a due stadi.
Il tempo inserito si riferisce in tal caso sempre all'accelerazione completa a partire dall'arresto fino alla velocità di sollevamento massima indicata sulla targhetta identificativa.
Questo è il valore con cui il dispositivo di sollevamento accelera se si preme il tasto nel primo stadio quando si verifica l'arresto del dispositivo di sollevamento o se si preme e si tiene premuto il tasto nel secondo stadio.
Con velocità di sollevamento doppia (opzionale): il valore immesso si riferisce alla velocità di corsa indicata sulla targhetta identificativa. Pertanto con una velocità di sollevamento doppia durante il funzionamento effettivo della gru si raddoppia anche il tempo di frenata in funzione del carico.
Un valore molto basso permette un comportamento di accelerazione molto spontaneo, che ricorda il comportamento di accelerazione di un dispositivo di sollevamento con comando tramite contattori anche nel caso di dispositivi di sollevamento con convertitore di frequenza.
Sezioni "Speed super precision lifting" e "Braking and acceleration in super precision lifting":
Queste sezioni si riferiscono alla velocità di sollevamento massima e minima del dispositivo di sollevamento e al tempo di frenata e al tempo di accelerazione in relazione alla funzione del sollevamento di precisione.
Con l'opzione del sollevamento di precisione è possibile attivare il dispositivo di sollevamento a una velocità di sollevamento particolarmente lenta. In questo modo è possibile un posizionamento estremamente preciso del carico.
Nelle trasmissioni del dispositivo di sollevamento con commutazione dei poli, il convertitore di frequenza viene commutato dall'avvolgimento per la velocità di corsa veloce all'avvolgimento per la velocità di corsa lenta quando il sollevamento di precisione è attivato.
Nelle trasmissioni del dispositivo di sollevamento senza commutazione dei poli dotate di un solo avvolgimento (ad es. GM7000.2) la velocità del motore di sollevamento viene monitorata dal convertitore di frequenza mediante un trasduttore del valore assoluto separato, consentendo così di raggiungere il pieno momento torcente anche a velocità di corsa molto basse, motivo per cui il carico può essere arrestato anche senza freno.
Le impostazioni riportate in questa sezione si riferiscono alla tecnologia effettivamente impiegata sulla gru, ovvero al sollevamento di precisione sia nelle trasmissioni del dispositivo di sollevamento a commutazione dei poli sia in quelle senza commutazioni dei poli.
Il sollevamento di precisione può essere inserito e disinserito dal trasmettitore o dalla pulsantiera pensile.
I valori riportati in queste sezioni (tempo di frenata, velocità massima, velocità minima, tempo di accelerazione, velocità della fase di frenata) sono validi quando il sollevamento di precisione viene attivato sul trasmettitore o sulla pulsantiera pensile.
Il significato dei valori è lo stesso per quelli indicati nelle sezioni "Speed" e "Braking and accelerating".
Altre sezioni:
- "Sensitivity Rapid load increase": sensibilità con cui viene rilevato il sollevamento con improvviso sobbalzo di un carico. Il numero visualizzato è un valore di soglia che dipende dal tempo e dal carico misurato. Quanto più basso è questo numero, tanto più sensibilmente reagisce ABUControl a una rapida salita del carico. La misurazione della rapida salita del carico ha luogo solitamente 50 ms dopo aver premuto il tasto per il sollevamento. Se si registra una rapida salita del carico, il dispositivo di sollevamento frena alla velocità di sollevamento lenta, mantiene la velocità di sollevamento lenta per 2 secondi e accelera di nuovo se si continua a tenere premuto il tasto sullo stadio 2.
- "Load capacity": portata massima del dispositivo di sollevamento.
- "Overload factor": fattore (multiplo) della portata massima in corrispondenza del quale viene attivata la protezione da sovraccarico.
- "Measurement of hoist motor": qui è possibile impostare se all'accensione della gru il motore di sollevamento deve essere misurato elettricamente oppure no. Durante la misurazione vengono controllati determinati valori elettrici del motore di sollevamento con una corrente di prova, i valori vengono confrontati con i risultati di misurazione del primo avvio della gru durante la messa in funzione e il convertitore di frequenza viene regolato in modo corrispondente. In questo modo durante il funzionamento il convertitore di frequenza può tener conto dello stato termico del motore di sollevamento. Generalmente all'accensione della gru la misurazione è attiva. Nei convertitori di frequenza più vecchi (ATV32) potrebbe essere necessario disattivare la misurazione e parametrare nuovamente il convertitore di frequenza.
- "Current wire length Drive 1": lunghezza complessiva della fune che è stata svolta dal rullo avvolgitore fino al punto di ancoraggio.
Con dispositivi di sollevamento gemelli: viene visualizzata anche la "Current wire length Drive 2". Il valore visualizzato è quindi la lunghezza della fune che è stata attualmente svolta dal rullo avvolgitore fino alla puleggia di compensazione (puleggia di rinvio centrale in alto sul paranco a fune o sul bozzello).
- "Hook position effective": posizione del gancio (distanza fra il centro del rullo avvolgitore e il centro della puleggia di rinvio del bozzello) in base alla lunghezza della fune. Questo valore tiene conto dei tiri di fune e, in caso di dispositivi di sollevamento gemelli, di entrambi i rulli avvolgitori.
Solo con dispositivo di sollevamento con comando tramite contattori
Le sezioni "Speed"; "Braking and accelerating", "Speed super precision lifting", "Braking and accelerating in super precision lifting" e il campo di selezione "Measurement of hoist motor" vengono visualizzati in KranOS, tuttavia i valori inseriti non vengono ancora analizzati.
Con un dispositivo di sollevamento con comando tramite contattori, l'avvolgimento lento e veloce del motore di sollevamento viene attivato mediante contattori. La velocità, il tempo di frenata e il tempo di accelerazione vengono in questo caso determinati mediante le caratteristiche fisiche del motore di sollevamento e non vengono regolati da un convertitore di frequenza.
Sezione "Hook guidance and hook centring":
- "Max. travel speed": qui viene impostato quanto è alta la velocità di traslazione massima della traslazione carrello e della traslazione gru con guida gancio di carico e centraggio verticale gancio di carico attivi.
Sezione "Diagonal pull safety lock":
- "Max. deflection": qui viene impostato quanto può essere ampia la deviazione massima (in gradi) della fune durante la traslazione gru e la traslazione carrello. Se questo valore viene superato, viene arrestata l'intera gru o solo il movimento di sollevamento.
La protezione contro la trazione obliqua è disponibile solo se la gru è equipaggiata con un inclinometro e se la calibrazione è stata conclusa (vedere "Calibrazione dell'inclinometro").
Attivazione e disattivazione dell'attenuazione delle oscillazioni
Affinché l'attenuazione delle oscillazioni funzioni correttamente, è necessario regolare correttamente la lunghezza dei mezzi di imbracatura.
Sia l'attivazione e la disattivazione sia la regolazione dell'attenuazione delle oscillazioni possono essere eseguite comodamente e rapidamente tramite il trasmettitore ABURemote. Vedere manuale del prodotto "ABURemote".
In alternativa è possibile attivare, disattivare e regolare l'attenuazione delle oscillazioni anche in KranOS. Se l'attenuazione delle oscillazioni è stata attivata in KranOS, dovrà anche essere disattivata in KranOS. L'impostazione in KranOS non è legata al trasmettitore di ABURemote e non verrà lì visualizzata.
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "SERVICE" (livello di accesso utente [2]).
Apertura dell'attenuazione delle oscillazioni
Panoramica: navigazione in KranOS |
|---|
Utente "SERVICE" 🡪 "Hoist" 🡪 "Hoist profile parameter" 🡪 "Sway control parameter" |
- Eseguire il login a KranOS con l'utente "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nel menu principale selezionare il dispositivo di sollevamento desiderato (ad es. dispositivo di sollevamento 1).
- Appare la finestra relativa al dispositivo di sollevamento desiderato.
- Nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Hoist profile parameter".
- Viene visualizzata la finestra "Hoist profile parameter".
- Nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Sway control parameter".
Impostazione e attivazione dell'attenuazione delle oscillazioni
Campo di immissione "Lifting tackle".
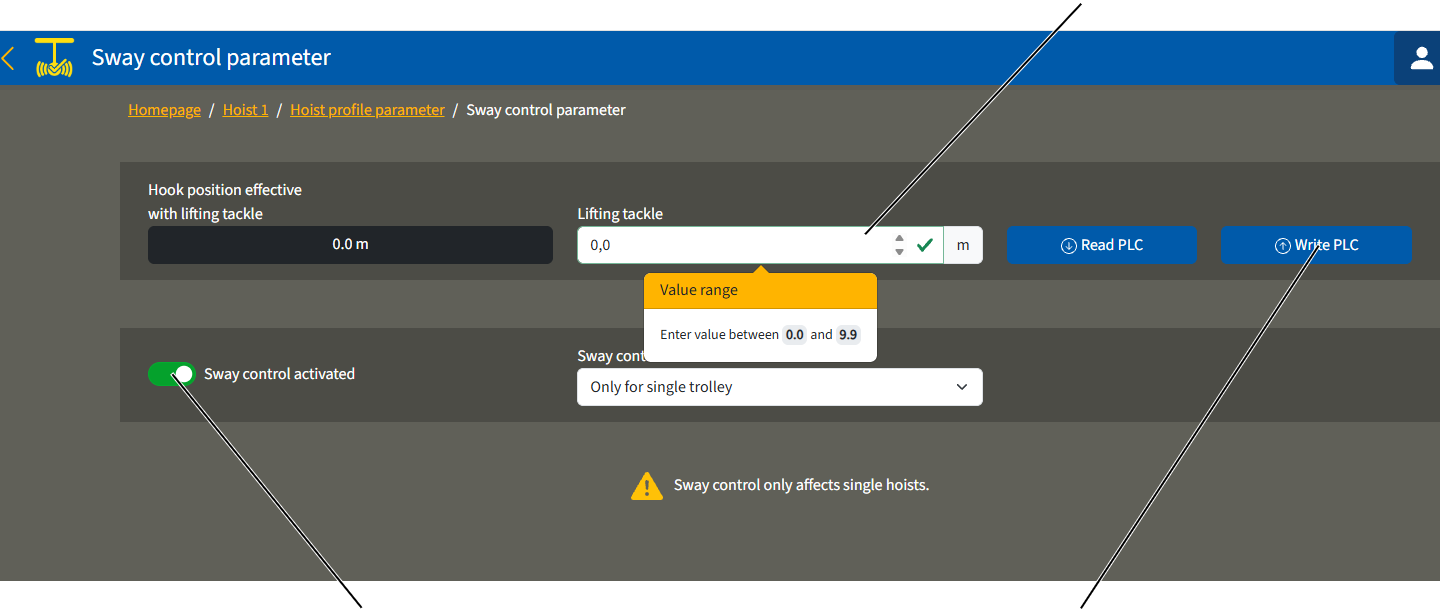
- Appare la finestra "Sway control parameter".
Inserire la lunghezza dei mezzi di imbracatura:
- Nel campo di immissione "Lifting tackle" inserire la distanza fra il gancio di carico e il baricentro del carico. In questo modo si tiene conto della lunghezza del mezzo di imbracatura.
Vedere anche il manuale del prodotto "Radiocomando ABUS ABURemote".
- Cliccare sul pulsante su schermo "Write PLC".
Attivazione dell'attenuazione delle oscillazioni:
- Cliccare sull'interruttore "Sway control".
- L'interruttore viene evidenziato in verde.
- L'attenuazione delle oscillazioni è ora attivata.
Disattivazione dell'attenuazione delle oscillazioni:
- Cliccare sull'interruttore "Sway control".
- L'interruttore non viene più evidenziato in verde.
- L'attenuazione delle oscillazioni è ora disattivata.
Abilitazione dell'attenuazione delle oscillazioni per più carrelli
L'attenuazione delle oscillazioni funziona inizialmente solo con un singolo dispositivo di sollevamento o con una gru con più carrelli a comando singolo se il carrello non utilizzato è in posizione di riposo (il limitatore di corsa superiore viene raggiunto dal gancio di carico).
Nel servizio comune di più carrelli o nel servizio tandem l'attenuazione delle oscillazioni deve essere abilitata separatamente.
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "SERVICE" (livello di accesso utente [2]).
Apertura dell'attenuazione delle oscillazioni
Panoramica: navigazione in KranOS |
|---|
Utente "SERVICE" 🡪 "Hoist" 🡪 "Hoist profile parameter" 🡪 "Sway control parameter" |
- Eseguire il login a KranOS con l'utente "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nel menu principale selezionare il dispositivo di sollevamento desiderato (ad es. dispositivo di sollevamento 1).
- Appare la finestra relativa al dispositivo di sollevamento desiderato.
- Nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Hoist profile parameter".
- Viene visualizzata la finestra "Hoist profile parameter".
- Nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Sway control parameter".
Abilitazione dell'attenuazione delle oscillazioni per un singolo carrello o per più carrelli
Menu a discesa "Sway control available"
- Appare la finestra "Sway control parameter".
- Attivare l'attenuazione delle oscillazioni:
- "Only for single trolley": l'attenuazione delle oscillazioni può essere attivata solo con un solo dispositivo di sollevamento o con una gru con più carrelli in comando singolo se il carrello non utilizzato è in posizione di riposo (il limitatore di corsa superiore viene raggiunto dal gancio di carico).
- "Single and multiple trolleys (joint operation)": l'attenuazione delle oscillazioni può essere attivata con un solo dispositivo di sollevamento, con una gru con più carrelli in comando singolo o in servizio comune e con due gru in servizio tandem.
Indicazioni per l'attenuazione delle oscillazioni per diversi carrelli:
Il calcolo dell'attenuazione delle oscillazioni nel servizio comune di diversi carrelli o nel servizio tandem funziona correttamente solo se queste condizioni vengono rispettate dal gruista:
- Gru e carrello devono essere dello stesso tipo e dimensione.
- Il carico deve essere agganciato correttamente:
Posizione del gancio
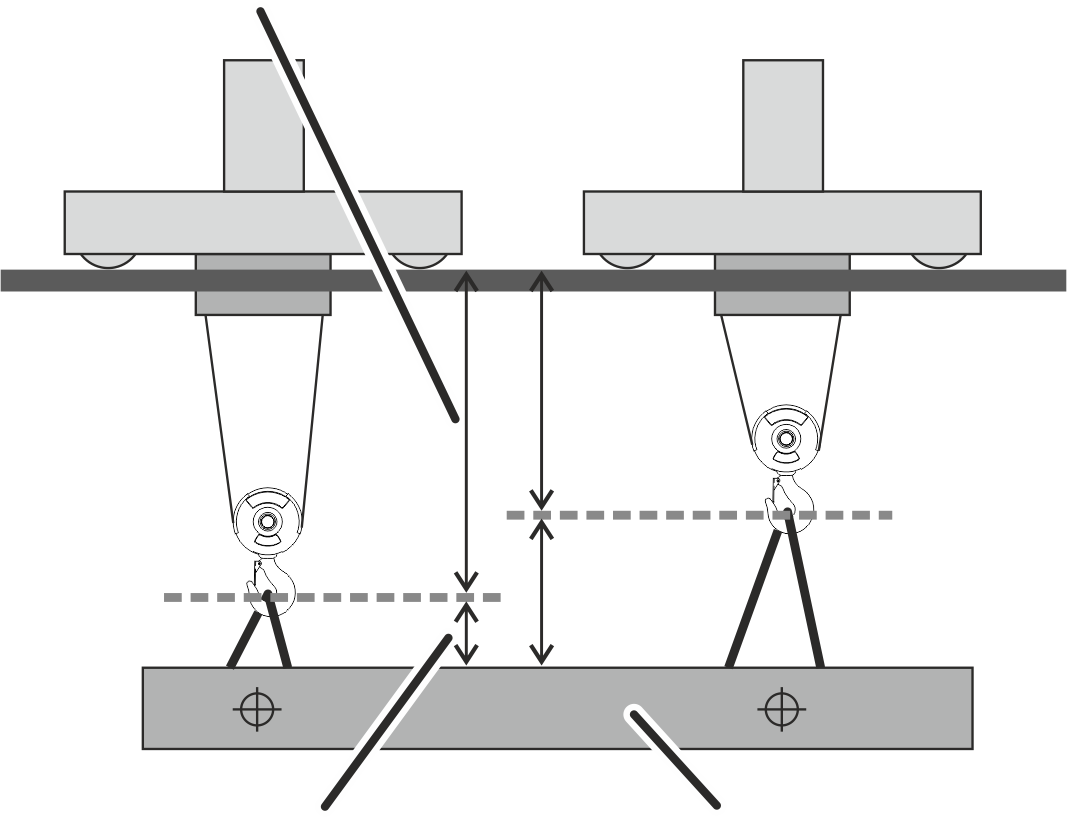
Posizione del gancio
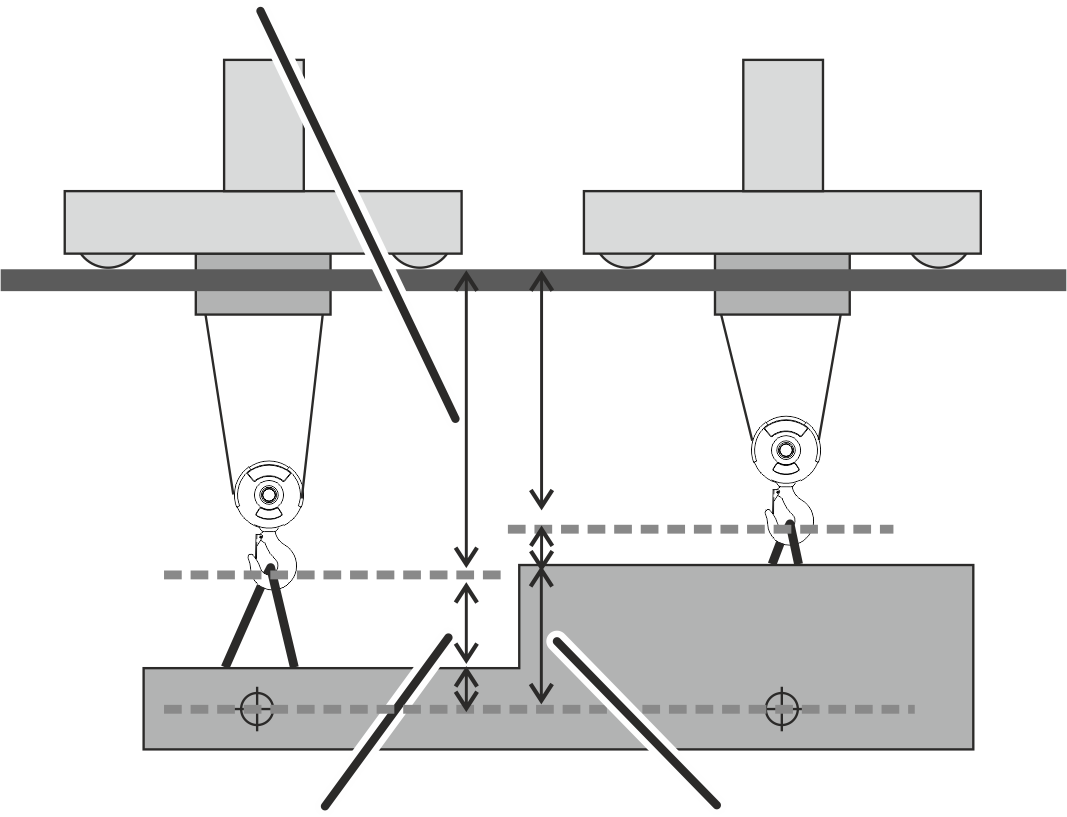
- Deve essere inserita la lunghezza del mezzo di imbracatura:
Nel servizio comune di diversi carrelli deve essere inserita la lunghezza del mezzo di imbracatura del carrello 1.
Nel servizio tandem deve essere inserita la lunghezza del mezzo di imbracatura del primo carrello. La prima gru ha l'indirizzo IP 192.168.1.1
Impostazione dell'assistente gancio di carico (guida gancio di carico e centraggio verticale gancio di carico)
Con la guida gancio di carico è possibile spostare il gancio di carico manualmente. Sia la gru sia il carrello si muovono nella direzione in cui viene spostato il gancio di carico.
Se è attivo il centraggio verticale gancio di carico e c'è un carico agganciato, durante il sollevamento il gancio di carico si posiziona automaticamente in verticale al di sopra del carico. In questo modo viene impedita la trazione obliqua del carico.
Un inclinometro sulla traversa punto di ancoraggio o sul telaio del carrello misura la deviazione della fune.
Nota:
Il centraggio verticale gancio di carico è una funzione di assistenza. La responsabilità ricade sempre e comunque sul gruista. Il gruista dovrebbe prestare fondamentalmente attenzione e fare in modo di non sollevare il carico con trazione obliqua.
Panoramica: navigazione in KranOS |
|---|
Utente "SERVICE" 🡪 "Movement profile" |
- Eseguire il login a KranOS con l'utente "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Movement profile".
- Appare la finestra "Movement profile":
Attivazione/disattivazione di guida gancio di carico/centraggio verticale gancio di carico
- Attivare o disattivare la funzione con l'interruttore "Hook guidance and hook centring".
- L'interruttore viene evidenziato in rosso.
Interruttore attivazione/disattivazione "Hook guidance and hook
centring"Sensibilità di guida gancio di carico e
centraggio verticale gancio di carico
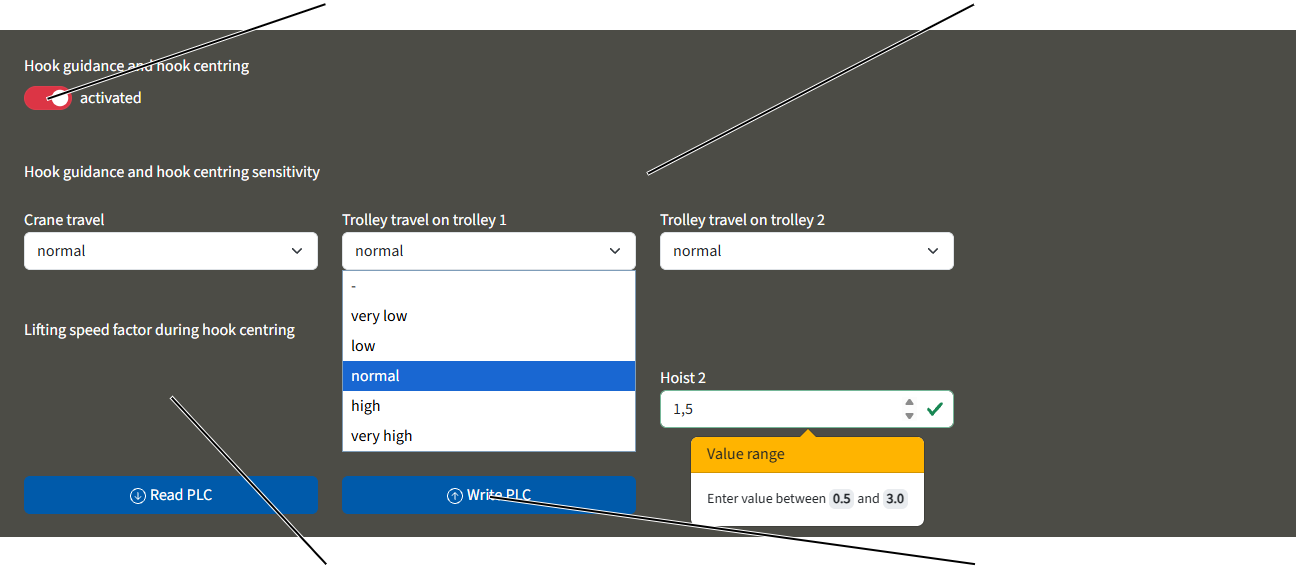
Impostazione della sensibilità
- Impostare la sensibilità dell'assistente gancio di carico per la traslazione gru e la traslazione carrello attraverso il rispettivo menu a discesa.
- Cliccare sul pulsante su schermo "Write PLC" e accertare che i parametri siano stati acquisiti in KranOS.
Impostazione del fattore della velocità di corsa
Attraverso il fattore della velocità di corsa è possibile impostare quanto rapidamente il dispositivo di sollevamento si solleva con il centraggio verticale gancio di carico attivo. Il valore immesso deve essere compreso tra 0,5 e 3,0.
- Cliccare nel campo di immissione per "Lifting speed factor during hook centring" del rispettivo dispositivo di sollevamento.
- Immettere il valore desiderato.
Il valore 1 corrisponde esattamente alla velocità di sollevamento della fase di frenata. Con i valori inferiori a 1, la velocità di sollevamento diventa inferiore alla fase di frenata impostata. Con i valori superiori a 1, la velocità di sollevamento diventa superiore alla fase di frenata. Vedere anche "Impostazione dei parametri avanzati per il profilo di sollevamento".
- Cliccare sul pulsante su schermo "Write PLC".
- Il valore è memorizzato.
Nota:
Con un fattore impostato a un valore eccessivo, esiste la possibilità che il carico venga sollevato prima che il carrello sia stato centrato sul carico. Questo causerebbe l'oscillazione del carico.
Adattamento dei punti del comando di posizionamento
In KranOS è possibile adattare a posteriori i singoli punti del comando di posizionamento, precedentemente inizializzati in modalità teach-in con ABURemote. Vedere il manuale del prodotto ABURemote "Comando di posizionamento con ABUControl: teach-in di punti singoli". L'adattamento a posteriori è possibile per il comando di posizionamento lineare LIN e per il comando di posizionamento manuale. Per il comando di posizionamento "punto a punto" PTP questo non è possibile, in quanto i punti all'interno del percorso non possono essere adattati.
In totale è possibile creare 127 posizioni per il comando di posizionamento lineare LIN e per il comando di posizionamento manuale.
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "SERVICE" (livello di accesso utente [2]).
Calcolare la lunghezza della via di corsa:
Per poter creare le posizioni per il comando di posizionamento, la lunghezza della via di corsa deve essere nota. Qualora non sia nota, in KranOS è possibile calcolare la lunghezza della via di corsa.
La lunghezza della via di corsa deve essere calcolata anche se la via di corsa supera una lunghezza di 262 m.
Panoramica: navigazione in KranOS |
|---|
Utente "SERVICE" 🡪 "Positioning control" |
- Eseguire il login a KranOS con l'utente "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nella schermata iniziale: nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Positioning control".
- Si apre la finestra "Positioning control".
- Posizionare la gru possibilmente al centro del capannone.
- Cliccare sul pulsante su schermo "Calculate length of the crane track".
- La lunghezza della via di corsa viene calcolata e salvata.
Con i sensori di distanza: i valori misurati dei sensori di distanza in entrambe le direzioni lungo la via di corsa vengono sommati.
Con il sistema di misurazione del valore assoluto: il valore assoluto della gru lungo il sistema di misurazione viene salvato.
Con più sistemi di misurazione del valore assoluto intersecantisi: il valore assoluto della gru viene salvato e la zona di intersezione dei due sistemi di misurazione del valore assoluto viene sottratta.
Impostazione della tolleranza
La tolleranza del comando di posizionamento in riferimento alle singole posizioni può essere impostata in KranOS. In questo modo viene stabilito di quanto il gancio di carico può discostarsi dalle posizioni apprese al momento dell'avvio. Se viene creata una nuova posizione, in KranOS viene acquisito automaticamente il precedente valore di validità generale.
Panoramica: navigazione in KranOS |
|---|
Utente "SERVICE" 🡪 "Positioning control" |
Campo "Tolerance preset"Pulsante su schermo
"Write PLC"
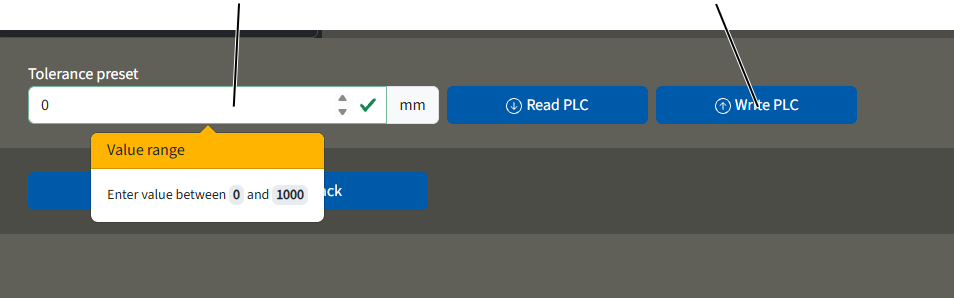
- Eseguire il login a KranOS con l'utente "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nella schermata iniziale: nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Positioning control".
- Immettere il valore desiderato nel campo "Tolerance preset".
La tolleranza immessa dovrebbe essere pari almeno a 10 mm. Con valori inferiori, la gru si accosterebbe invece alla posizione con precisione eccessiva, oltrepassando direttamente il punto impostato, cosa che potrebbe causare il sobbalzo della gru nella posizione.
Creazione/modifica della posizione
Campo di immissione "Saved positions of the positioning control"Pulsante su schermo "Teach-in position"
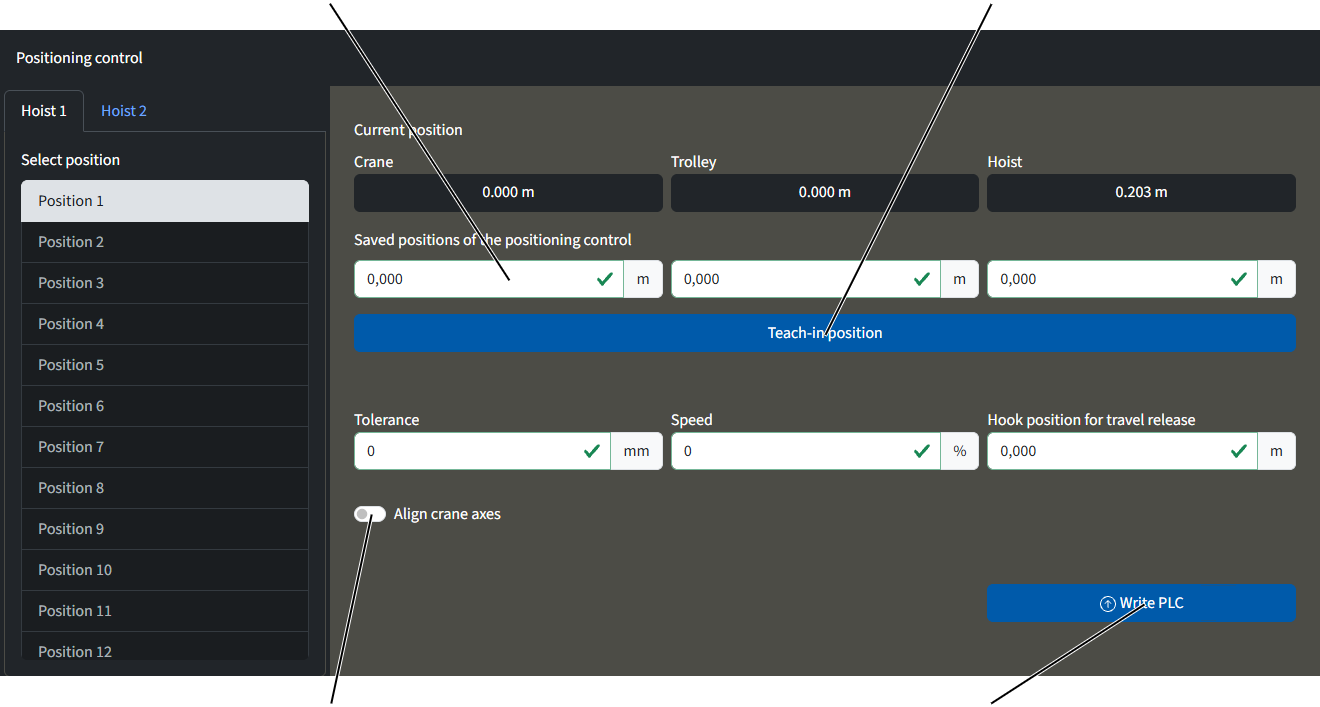
- Selezionare dispositivo di sollevamento e posizione.
- I campi di immissione del dispositivo di sollevamento selezionato sono evidenziati in bianco. I valori possono essere modificati solo in questi campi.
- Creare o modificare i valori della posizione.
o
Cliccare sul pulsante su schermo "Teach-in position".
- I valori attuali della posizione della gru, del carrello e del dispositivo di sollevamento vengono acquisiti nella visualizzazione.
I valori impiegati sono riconoscibili da una cornice arancione.
- Cliccare sul pulsante su schermo "Write PLC".
- I valori sono memorizzati.
Nota:
Attraverso l'immissione dei valori per la voce "Speed" vengono modificate tutte le velocità, tanto le velocità di traslazione e frenata per la traslazione del carrello e della gru quanto anche la velocità di abbassamento e sollevamento del dispositivo di sollevamento al momento del posizionamento!
Creazione dei punti del controllo delle caratteristiche del capannone
Con il controllo delle caratteristiche del capannone tramite la posizione della gru è possibile creare o modificare singoli punti degli ostacoli in KranOS. Per il controllo delle caratteristiche del capannone con interruttori con leva a croce, questo non è possibile. In quel caso, gli ostacoli possono essere adeguati solo tramite ABUS. Vedere "Servizio di Assistenza ABUS".
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "SERVICE" (livello di accesso utente [2]).
Panoramica: navigazione in KranOS |
|---|
Utente "SERVICE" 🡪 "Movement profile" 🡪 "Building profile (via crane position)" |
- Eseguire il login a KranOS con l'utente "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nella schermata iniziale: nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Movement profile".
- Nel profilo di movimento nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Building profile (via crane position)".
Creazione di un nuovo ostacolo
Un ostacolo viene rappresentato in forma di cuboide con due vertici. Un vertice è sotto/davanti/a sinistra, l'altro è sopra/dietro/a destra.
Se un ostacolo è più complesso, può essere composto da più cuboidi ed essere creato rispettivamente attraverso i due vertici menzionati. In questo contesto, i cuboidi devono intersecarsi, per compensare la tolleranza del sistema di misurazione.
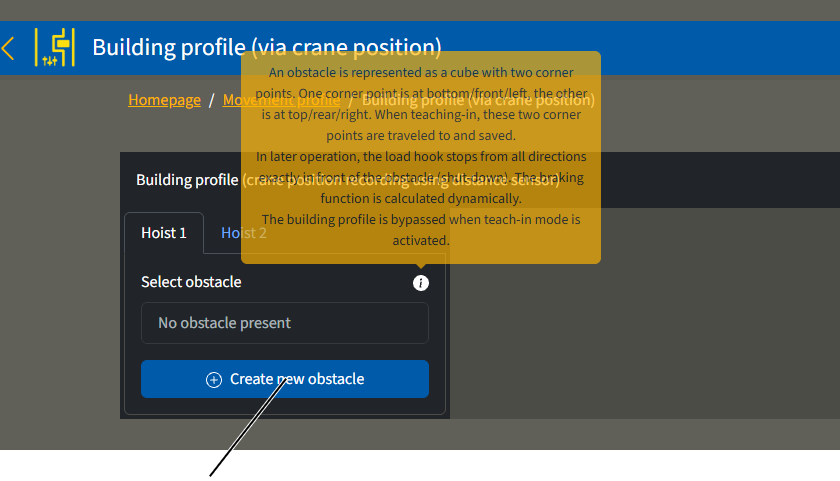
- Cliccare sul pulsante su schermo "Create new obstacle".
- A destra compaiono la panoramica della posizione attuale e i campi di immissione per l'ostacolo.
Salvare il vertice sotto/davanti/a sinistra:
Posizione attualePulsante su schermo "Adopt current position"
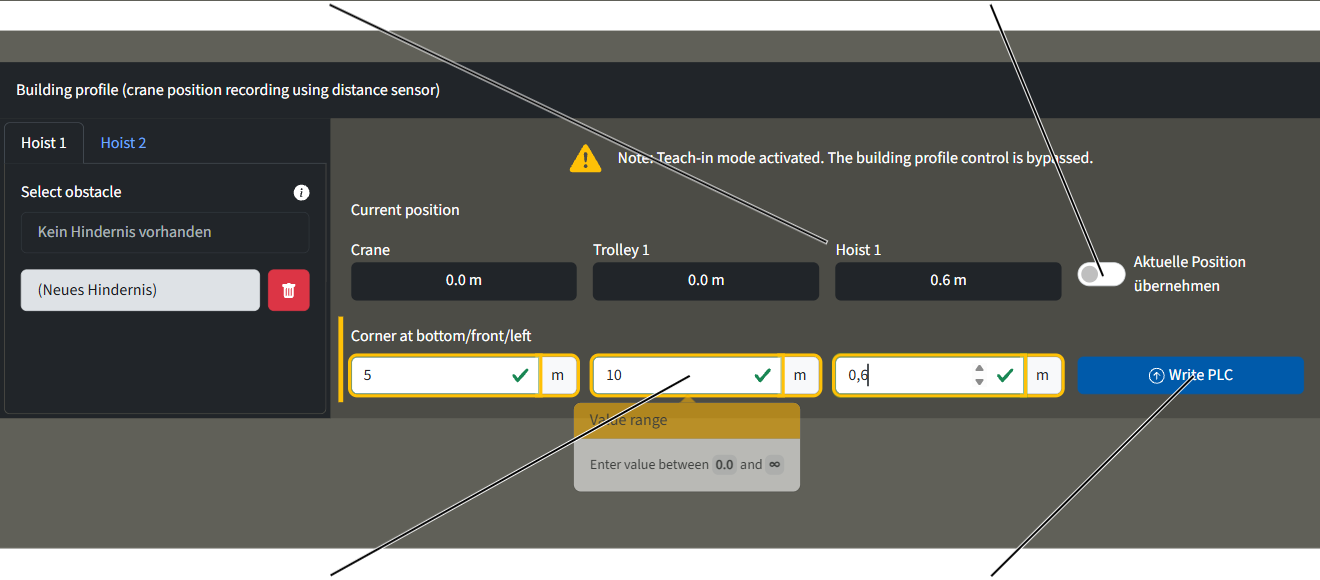
- Cliccare sul pulsante su schermo "Adopt current position".
Oppure
Immettere i valori per il vertice sotto/davanti/a sinistra nei campi di immissione.
- Cliccare sul pulsante su schermo "Write PLC".
- Il vertice sotto/davanti/a sinistra è salvato e compaiono i campi di immissione per il vertice sopra/dietro/a destra.
Salvare il vertice sopra/dietro/a destra:
Interrompere la creazione di un ostacolo
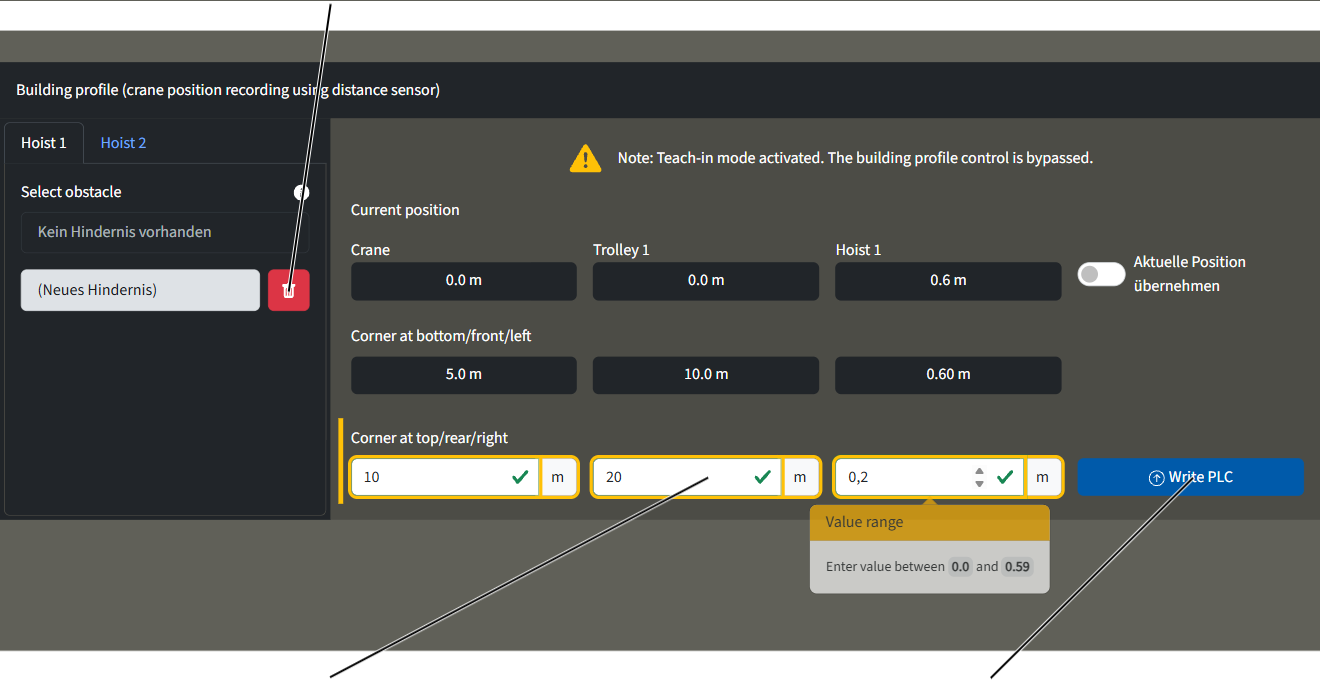
- Cliccare sull'interruttore "Adopt current position".
Oppure
Immettere i valori per il vertice sopra/dietro/a destra nei campi di immissione.
Cliccare sul pulsante su schermo "Write PLC".
- L'ostacolo è salvato e compare a sinistra nella colonna.
Nota:
L'ostacolo è salvato e creato solo dopo il riavvio della gru.
Copia, modifica o cancellazione dell'ostacolo
Per poter copiare, modificare o cancellare un ostacolo, l'ostacolo deve essere prima di tutto creato. Vedere "Creazione dei punti del controllo delle caratteristiche del capannone".
- Selezionare il dispositivo di sollevamento.
- Selezionare l'ostacolo.
- Vengono visualizzati i valori dell'ostacolo.
Pulsante su schermo "Copy obstacle"Pulsante su schermo "Delete obstacle"
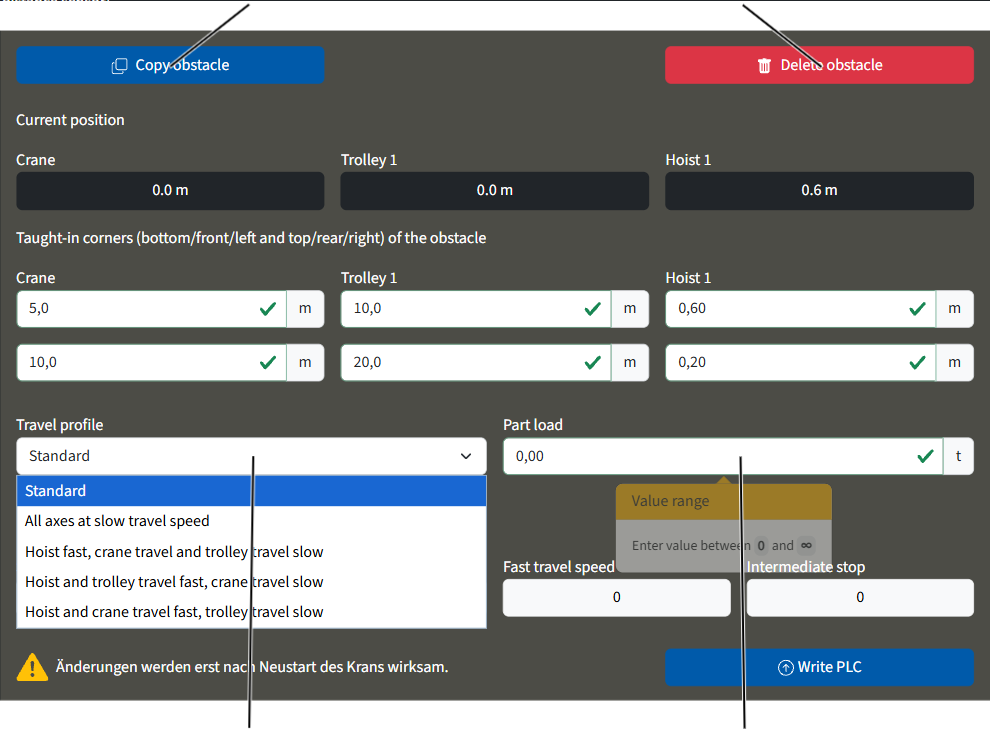
Copiare l'ostacolo:
- Cliccare sul pulsante su schermo "Copy obstacle".
- Modificare eventualmente l'ostacolo.
Cancellare l'ostacolo:
- Cliccare sul pulsante su schermo "Delete obstacle".
- L'ostacolo viene cancellato.
- L'ostacolo viene cancellato direttamente cliccando sul pulsante su schermo!
Modificare l'ostacolo:
- Modificare i valori del vertice inizializzato.
- Selezionare eventualmente il profilo di traslazione nel menu a discesa.
- Immettere eventualmente il carico parziale.
Selezione "Bypass obstacle"
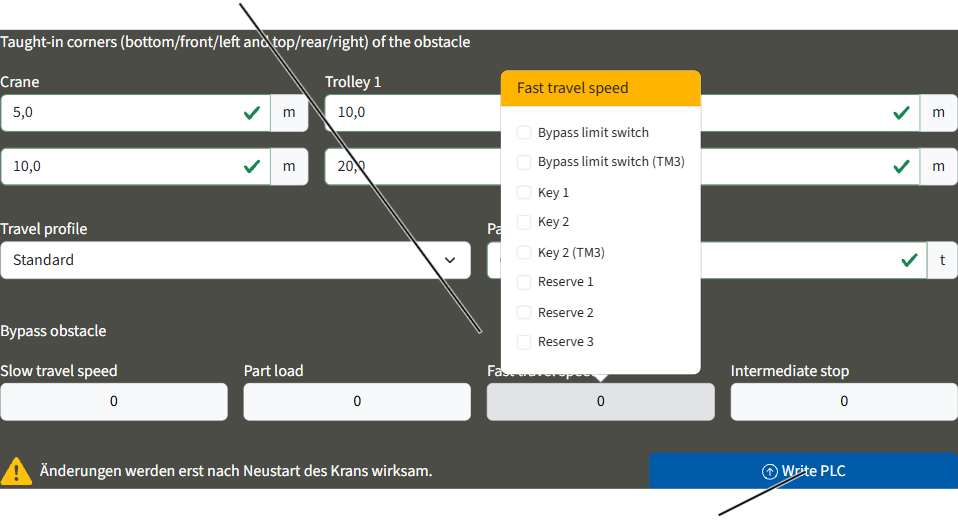
- Se un ostacolo deve essere escluso:
cliccare sul relativo campo di selezione e selezionare gli utenti da escludere. - Cliccare sul pulsante su schermo "Write PLC".
- L'ostacolo è stato modificato.
Impostazione della tolleranza per il controllo delle caratteristiche del capannone
La tolleranza del controllo delle caratteristiche del capannone in riferimento ai vertici degli ostacoli può essere immessa separatamente per tutti gli ostacoli. Se viene creato un nuovo ostacolo, in KranOS viene acquisito automaticamente il precedente valore di validità generale.
Panoramica: navigazione in KranOS |
|---|
Utente "SERVICE" 🡪 "Movement profile" 🡪 "Building profile (via crane position)" |
- Eseguire il login a KranOS con l'utente "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nella schermata iniziale: nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Movement profile".
- Nel profilo di movimento nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Building profile (via crane position)".
Regolazione del distanziamento gru in funzione del carico
Nel distanziamento gru in funzione del carico la gru frena e si arresta non appena la distanza da una seconda gru è inferiore a una distanza impostata e contemporaneamente viene traslato un carico al di sopra del valore impostato.
- Leggere gli stati di inserimento del distanziamento gru: vedere "Visualizzazione dello stato degli assi della gru".
- Visualizzare lo stato di inserimento del ricevitore della trasmissione del segnale della seconda gru: vedere "Visualizzazione dello stato degli assi della gru".
- Impostare il carico a partire dal quale si deve attivare il distanziamento gru in funzione del carico: vedere "Impostazione dei parametri avanzati per i profili di traslazione (profilo di traslazione della gru, profilo di traslazione del carrello)".
Visualizzazione della diagnosi del PLC supplementare
Attraverso il PLC supplementare in ABUControl è possibile realizzare funzioni speciali specifiche per il cliente o funzioni speciali che non sono parte integrante di ABUControl. Queste vengono sviluppate specificamente per la commessa, programmate e messe a disposizione da ABUS. Il software per queste funzioni speciali funziona autonomamente nel PLC supplementare di ABUControl ed è connesso con ABUControl attraverso un'interfaccia standardizzata.
Attraverso le funzioni speciali è possibile ad esempio comandare mezzi di imbracatura complessi, dispositivi di rilevamento ostacoli o consensi tramite sistemi terzi.
In questa pagina in KranOS viene visualizzato quale asse della gru (traslazione gru, traslazione del carrello, sollevamento/abbassamento) viene abilitato a quale velocità dalla funzione speciale del PLC supplementare nello stato attuale. In questo modo è possibile verificare quale influsso abbia il PLC supplementare sulle funzioni regolari della gru o quali sta eventualmente bloccando o limitando in un dato momento.
Panoramica: navigazione in KranOS |
|---|
Utente "SERVICE" 🡪 "PLC diagnosis" 🡪 "Additional PLC diagnosis" |
- Eseguire il login a KranOS con l'utente "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nella schermata iniziale: nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "PLC diagnosis".
- Nel profilo di movimento nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Additional PLC diagnosis".
Lettura dei consensi del PLC supplementare
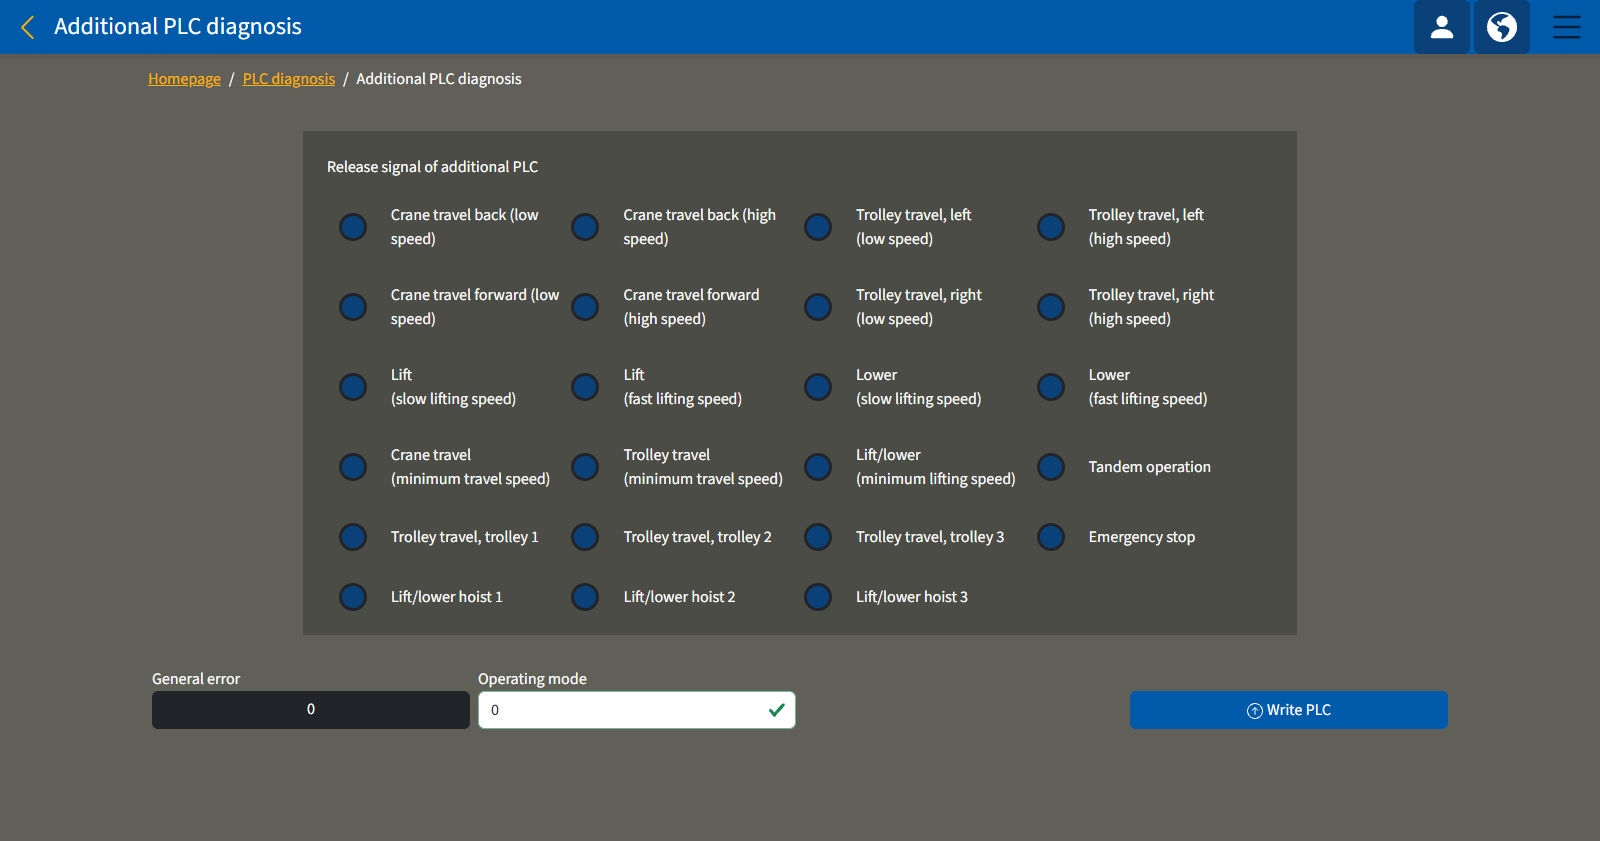
Significato dei colori:
- Blu: il consenso attraverso il PLC supplementare non è concesso. La rispettiva funzione è quindi bloccata in ABUControl.
- Verde: il consenso attraverso il PLC supplementare è concesso. La rispettiva funzione è quindi abilitata in ABUControl e può essere usata.
Aree funzionali:
- "Crane travel f/b at minimum, slow and high speed": il PLC supplementare, a seconda dell'esecuzione del programma, può bloccare o abilitare la traslazione della gru alla rispettiva velocità. Se l'abilitazione è concessa, la gru può essere traslata nella rispettiva direzione.
- "Trolley travel l/r at minimum, slow and high speed": il PLC supplementare, a seconda dell'esecuzione del programma, può bloccare o abilitare la traslazione del carrello alla rispettiva velocità. Se l'abilitazione è concessa, il carrello può essere traslato nella rispettiva direzione. Si fa riferimento rispettivamente al carrello attualmente selezionato.
- "Lift/lower at minimum, slow and high lifting speed": il PLC supplementare, a seconda dell'esecuzione del programma, può bloccare o abilitare il movimento di sollevamento alla rispettiva velocità. Se l'abilitazione è concessa, il dispositivo di sollevamento può sollevarsi o abbassarsi. Si fa riferimento rispettivamente al carrello attualmente selezionato.
"Trolley travel, trolley 1, 2 or 3": il PLC supplementare, a seconda dell'esecuzione del programma, può abilitare o bloccare la traslazione del carrello per il carrello indicato. Se l'abilitazione è concessa, il carrello indicato può essere traslato. Si fa riferimento al carrello indicato, indipendentemente dal carrello attualmente selezionato.
- "Lift/lower hoist 1, 2 or 3": il PLC supplementare, a seconda dell'esecuzione del programma, può abilitare o bloccare il dispositivo di sollevamento indicato. Se l'abilitazione è concessa, il dispositivo di sollevamento può sollevarsi/abbassarsi. Si fa riferimento al dispositivo di sollevamento indicato, indipendentemente dal dispositivo di sollevamento attualmente selezionato.
- "Emergency stop": il PLC supplementare, a seconda dell'esecuzione del programma, può abilitare o bloccare l'arresto di emergenza. Se il consenso è concesso, la gru può essere azionata. Se l'arresto di emergenza è bloccato dal PLC supplementare, l'arresto di emergenza vale per l'intera gru.
- "Tandem operation": il PLC supplementare, a seconda dell'esecuzione del programma, può abilitare o bloccare il servizio tandem. Se il consenso è concesso, in caso di necessità sulla gru è possibile utilizzare il servizio tandem. Se il PLC supplementare blocca il servizio tandem, questo non può essere attivato.
Errori e utilizzo dei tipi di funzionamento del PLC supplementare
- "General error": qui viene visualizzato un codice di errore del PLC supplementare. Il significato del rispettivo codice di errore dipende dall'esecuzione del programma del PLC supplementare. I codici di errore sono descritti nel manuale del prodotto della funzione speciale specifica per il cliente.
- "Operating mode": attraverso il numero indicato qui è possibile settare un tipo di funzionamento e inoltrarlo al PLC supplementare. Il significato del rispettivo tipo di funzionamento dipende dall'esecuzione del programma del PLC supplementare. I tipi di funzionamento sono descritti nel manuale del prodotto della funzione speciale specifica per il cliente.
Inserimento del valore iniziale per la memoria collettiva del carico
Durante la sostituzione di un PLC guasto è necessario anche leggere le ore a pieno carico effettuate contenute nella memoria collettiva del carico e dopo l'installazione di un nuovo PLC inserirle come nuovo valore iniziale della memoria collettiva del carico.
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "SERVICE" (livello di accesso utente [2]).
Apertura della memoria collettiva del carico
Panoramica: navigazione in KranOS |
|---|
Utente "SERVICE" 🡪 "Hoist" 🡪 "Hoist calibration" |
- Eseguire il login a KranOS con l'utente "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nel menu principale selezionare il dispositivo di sollevamento desiderato (ad es. dispositivo di sollevamento 1).
- Appare la finestra relativa al dispositivo di sollevamento desiderato.
- Nel menu "Impostazioni" (ruota dentata su sfondo giallo) cliccare sulla voce di menu "Hoist calibration".
Lettura della memoria collettiva del carico
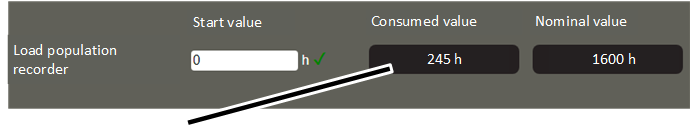
- Viene visualizzata la finestra "Hoist calibration".
- Annotare il valore nel campo di testo "Consumed value" nella riga "Load population recorder".
Trasferimento della memoria collettiva del carico
Sul nuovo PLC:
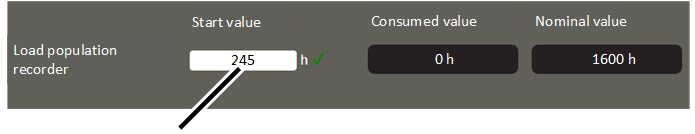
- Nella riga "Load population recorder" trascrivere il valore precedentemente annotato nel campo di immissione "Start value".
- Cliccare sul pulsante su schermo "Write PLC".
Visualizzazione della diagnosi del PLC con informazioni sulla versione
Per l'analisi di errori o la comunicazione con il Servizio di Assistenza ABUS possono essere utili le informazioni sulla versione nella finestra "PLC diagnosis" di KranOS.
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "CUSTOMER" (livello di accesso utente [1]) o "SERVICE" (livello di accesso utente [2]).
Visualizzazione della versione programma di ABUControl
Panoramica: navigazione in KranOS |
|---|
Utente "CUSTOMER" o "SERVICE" 🡪 "PLC diagnosis" 🡪 "PLC SD card" |
- Eseguire il login a KranOS con l'utente "CUSTOMER" (livello di accesso utente [1]) o "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nella schermata iniziale: nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "PLC diagnosis".
- Appare la finestra "PLC diagnosis".
- Nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "PLC SD card".
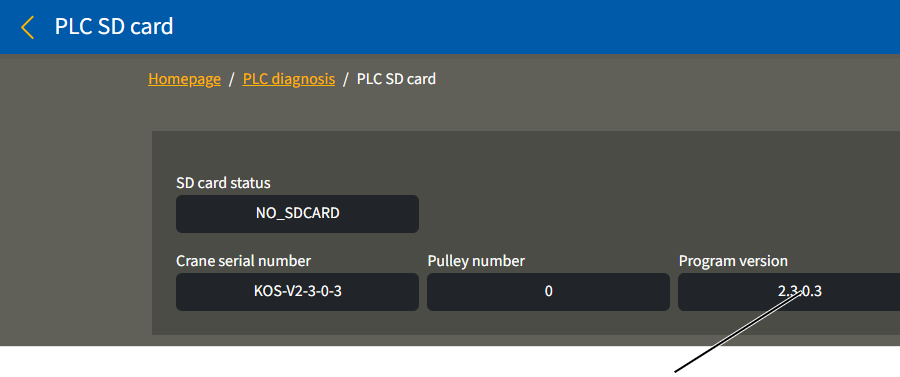
- Appare la finestra "PLC SD card".
- Nel campo di testo "Program version" leggere la versione programma di ABUControl.
Nota:
Per l'utilizzo del presente manuale del prodotto o per la comunicazione con il Servizio di Assistenza di ABUS è rilevante soprattutto la versione del programma menzionata qui. I vari numeri di versione nella finestra "PLC diagnosis" sono rilevanti solo in alcuni casi.
Apertura della pagina di diagnosi del PLC
Panoramica: navigazione in KranOS |
|---|
Utente "CUSTOMER" o "SERVICE" 🡪 "PLC diagnosis" |
- Eseguire il login a KranOS con l'utente "CUSTOMER" (livello di accesso utente [1]) o "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nella schermata iniziale: nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "PLC diagnosis".
Lettura della diagnosi
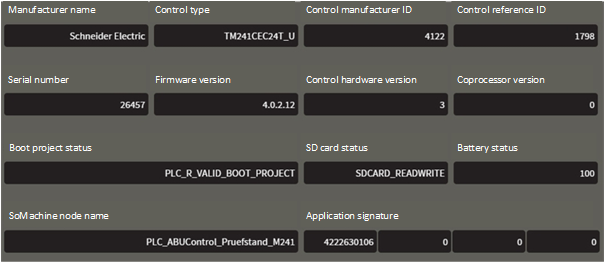
- Appare la finestra "PLC diagnosis".
- Leggere le informazioni necessarie:
Campo di testo |
Significato |
|---|---|
"Manufacturer name" |
Nome del produttore dei componenti del comando |
"Control type" |
Codice di riferimento del comando |
"Control manufacturer ID" |
ID del produttore dei componenti del comando |
"Control reference ID" |
ID del tipo di comando |
"Serial number" |
Numero di serie del comando |
"Firmware version" |
Versione del firmware del comando |
"Control hardware version" |
Versione dell'hardware del comando |
"Coprocessor version" |
Versione del coprocessore del comando |
"Boot project status" |
Fornisce informazioni sull'applicazione boot salvata nella memoria flash del PLC. |
"SD card status" |
Stato della scheda SD nel PLC. |
"Battery status" |
Stato di carica della batteria del PLC in percentuale. |
"SoMachine node name" |
Nome del nodo nella rete SoMachine |
"Application signature" |
Firma dell'applicazione. |
Nota:
I vari numeri di versione in questa finestra sono rilevanti solo in alcuni casi.
Visualizzazione della diagnosi bus
Per l'analisi di errori o la comunicazione con il Servizio di Assistenza di ABUS può risultare utile vedere quali dispositivi bus CAN sono stati riconosciuti nella rete bus CAN. In ogni caso sulla gru è presente una rete bus CAN. Può essere presente anche una rete Modbus.
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "CUSTOMER" (livello di accesso utente [1]) o "SERVICE" (livello di accesso utente [2]).
Apertura della diagnosi bus
Panoramica: navigazione in KranOS |
|---|
Utente "CUSTOMER" o "SERVICE" 🡪 "PLC diagnosis" 🡪 "Bus diagnosis" |
- Eseguire il login a KranOS con l'utente "CUSTOMER" (livello di accesso utente [1]) o "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nella schermata iniziale: nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "PLC diagnosis".
- Appare la finestra "PLC diagnosis".
- Nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Bus diagnosis".
Lettura della diagnosi bus
Dispositivo bus non trovato (visualizzato in nero)Dispositivo bus trovato (visualizzato in verde)
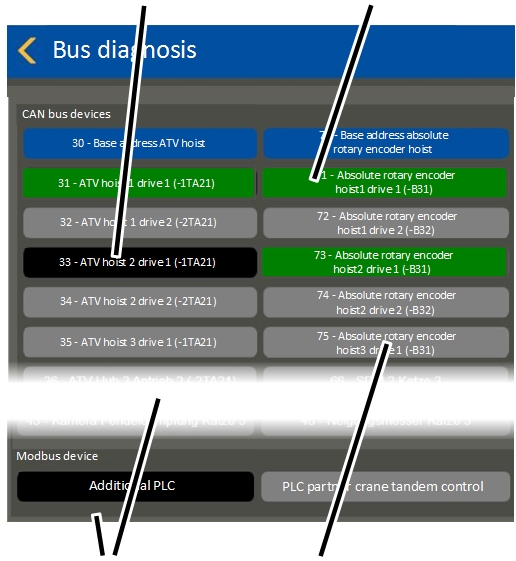
- Appare la finestra "Bus diagnosis".
- Nella sezione superiore vengono visualizzati i dispositivi bus CAN, nella sezione inferiore vengono visualizzati i dispositivi Modbus.
- Tutti i dispositivi bus trovati nella rete bus vengono visualizzati in verde.
- Tutti i dispositivi bus non trovati nella rete bus vengono visualizzati in nero.
- Tutti i dispositivi bus che non sono presenti sull'attuale gru in base alla configurazione specifica del cliente vengono visualizzati in grigio.
Generalmente vengono visualizzati tutti i dispositivi bus che potrebbero essere compatibili a livello tecnico con una gru con ABUControl.
Visualizzazione del file di log
Per l'analisi di errori o la comunicazione con il Servizio di Assistenza di ABUS può essere utile visualizzare il file di log.
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "CUSTOMER" (livello di accesso utente [1]) o "SERVICE" (livello di accesso utente [2]).
Apertura del file di log del PLC
Panoramica: navigazione in KranOS |
|---|
Utente "CUSTOMER" o "SERVICE" 🡪 "PLC diagnosis" 🡪 "Log file" |
- Eseguire il login a KranOS con l'utente "CUSTOMER" (livello di accesso utente [1]) o "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nella schermata iniziale: nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "PLC diagnosis".
- Appare la finestra "PLC diagnosis".
- Nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Log file".
- Appare la finestra "Log file".
- Cliccare sul pulsante su schermo "Download log file".
Lettura del file di log
Leggere le ultime voci:
Pulsante su schermo "Download log file"
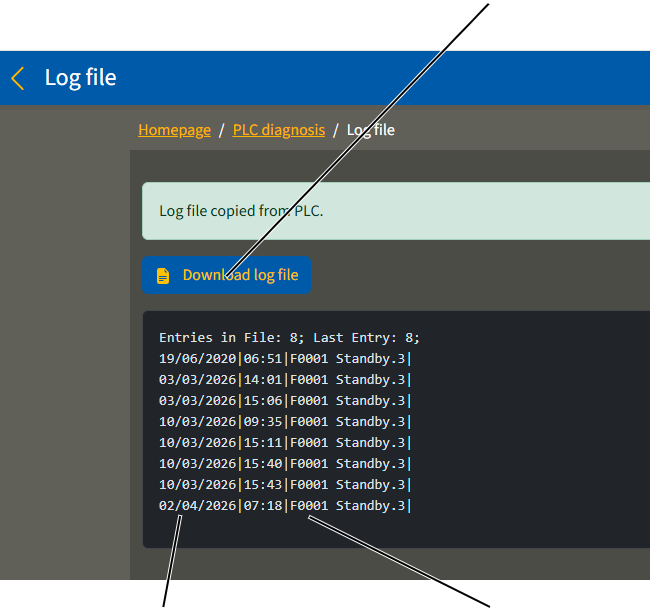
- Vengono visualizzati gli ultimi 15 messaggi del file di log.
- Ogni messaggio viene visualizzato in una riga individuale.
- I messaggi e i codici di errore vengono salvati nel file di log assieme alla data e all'ora.
Per ulteriori dettagli su codici di errore, messaggi, conferma e assegnazione dei messaggi vedere "Eliminazione di errori della gru tramite ABUControl".
Visualizzare l'intero file di log:
Nuova scheda
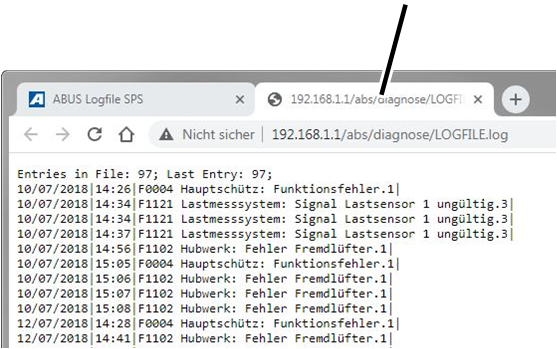
- Cliccare sul pulsante su schermo "Download log file".
- Nel browser si apre una nuova scheda e viene visualizzato l'intero file di log.
Il file di log contiene al massimo 500 voci. Una volta raggiunto il numero massimo di 500 voci vengono sovrascritte le voci più vecchie all'inizio del file di log. Le voci all'inizio del file di log potrebbero quindi essere più recenti di quelle alla fine del file di log.
Visualizzazione della diagnosi delle catene sequenziali del PLC
Per l'analisi di errori o la comunicazione con il Servizio di Assistenza di ABUS può essere utile vedere se il PLC si è avviato senza problemi o se e dove si è verificato un errore.
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "CUSTOMER" (livello di accesso utente [1]) o "SERVICE" (livello di accesso utente [2]).
Apertura della diagnosi delle catene sequenziali del PLC
Panoramica: navigazione in KranOS |
|---|
Utente "CUSTOMER" o "SERVICE" 🡪 "PLC diagnosis" 🡪 "PLC sequences diagnosis" |
- Eseguire il login a KranOS con l'utente "CUSTOMER" (livello di accesso utente [1]) o "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nella schermata iniziale: nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "PLC diagnosis".
- Appare la finestra "PLC diagnosis".
- Nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "PLC sequences diagnosis".
Lettura di "PLC sequences diagnosis"
Catena sequenziale interrotta
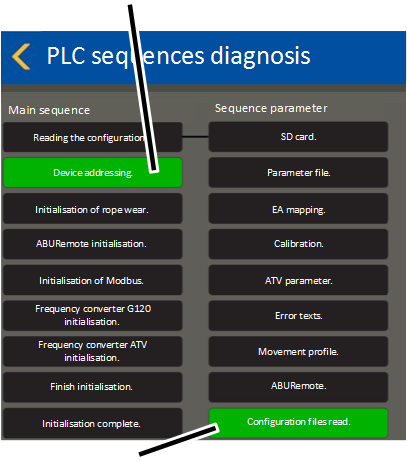
- Appare la finestra "PLC sequences diagnosis".
- Vengono visualizzate le tre catene sequenziali "Main sequence", "Sequence parameter" e "Visualization sequence".
Una catena sequenziale è un programma eseguito nel PLC. Tutti i singoli passaggi di una catena sequenziale vengono eseguiti in successione all'avviamento del PLC.
Il PLC è pronto per il funzionamento solo quando tutte le catene sequenziali sono state eseguite completamente fino all'ultimo passaggio.
- L'ultimo passaggio di una catena sequenziale viene evidenziato in verde: la catena sequenziale è stata portata a termine correttamente fino all'ultimo passaggio.
- Un altro passaggio di una catena sequenziale viene evidenziato in verde: la catena sequenziale è stata eseguita fino al passaggio evidenziato in verde. In corrispondenza di questo passaggio si è probabilmente verificato un errore.
La catena sequenziale principale e la catena sequenziale dei parametri sono legate tra loro. Il primo passaggio della catena sequenziale principale avvia la catena sequenziale dei parametri. Quando la catena sequenziale dei parametri è terminata, viene elaborata la catena sequenziale principale a partire dal secondo passaggio.
Impostazione della data e dell'ora
Nel file di log vengono salvate, tra gli altri dati, anche la data e l'ora in cui si è verificato l'errore. Queste informazioni possono essere utili per l'analisi degli errori o la comunicazione con il Servizio di Assistenza di ABUS.
L'ora viene salvata nel PLC; l'orologio continua a funzionare con la batteria interna del PLC anche quando la gru è spenta.
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "SERVICE" (livello di accesso utente [2]).
Apertura dell'impostazione dell'ora
Panoramica: navigazione in KranOS |
|---|
Utente "SERVICE" 🡪 "PLC diagnosis" 🡪 "Set PLC time" |
- Eseguire il login a KranOS con l'utente "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nella schermata iniziale: nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "PLC diagnosis".
- Appare la finestra "PLC diagnosis".
- Nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Set PLC time".
Impostazione della data e dell'ora
Campi di immissione per la dataPulsante su schermo "Adopt browser time"
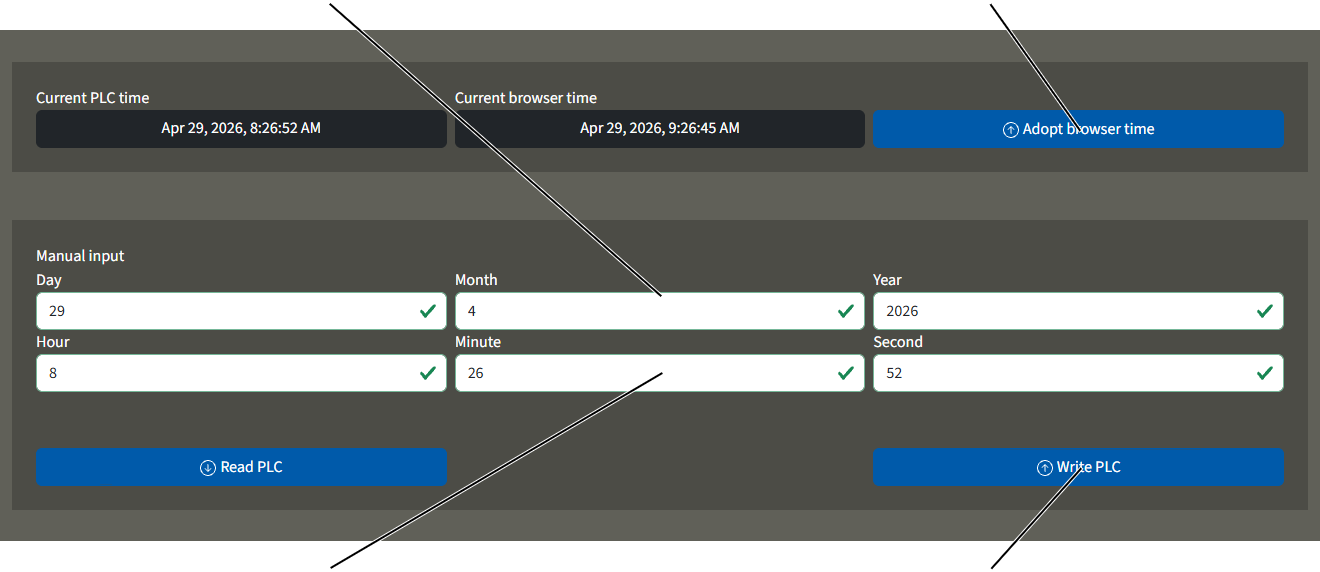
- Appare la finestra "Set PLC time".
Acquisire data e ora dal browser:
- Cliccare sul pulsante su schermo "Adopt browser time"
- La data e l'ora vengono acquisite dal browser.
Immettere manualmente data e ora:
- Inserire la data e l'ora nei relativi campi di immissione.
- Cliccare sul pulsante su schermo "Write PLC".
- Il PLC salva la data e l'ora.
Sostituzione della batteria del PLC
La batteria nel PLC ha una durata di circa 4-5 anni e va pertanto sostituita dopo circa 4 anni.
Tipo di batteria: CR2032.
Portabatteria
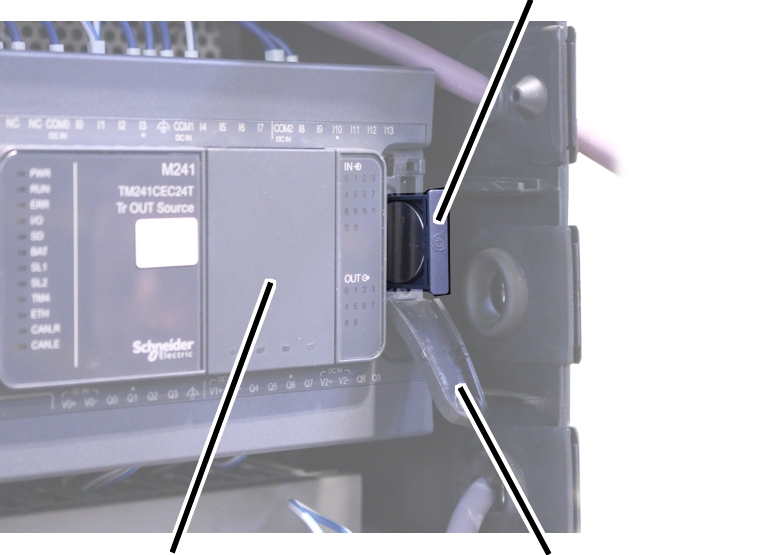
- Spegnere la gru. Vedere "Disattivazione della gru".
- Aprire il quadro elettrico del carrello.
- Aprire il coperchio del PLC.
- Estrarre il portabatteria.
- Rimuovere la batteria scarica.
Smaltire in modo ecocompatibile la batteria scarica.
- Inserire una nuova batteria del tipo CR2032 prestando attenzione alla polarità.
- Inserire il portabatteria nel PLC.
Inserimento della scheda SD nel PLC o rimozione della scheda SD dal PLC
Scheda SD
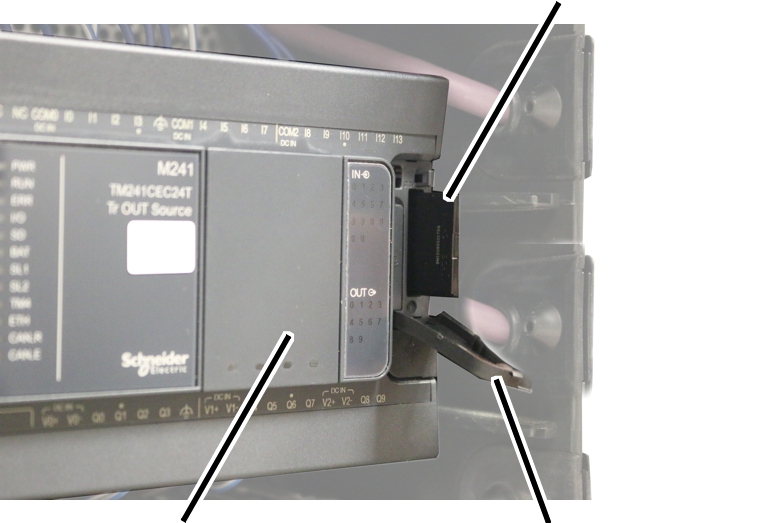
- Spegnere la gru. Vedere "Disattivazione della gru".
- Aprire il quadro elettrico del carrello.
- Aprire il coperchio del PLC.
- Estrarre la scheda SD dal PLC o inserirla nel PLC.
- Accendere la gru.
Se durante il funzionamento di ABUControl si inserisce una scheda SD nel PLC o la si rimuove dal PLC:
- Il comando si riavvia automaticamente ed esegue la catena sequenziale all'avvio di ABUControl.
Comando senza scheda SD
Di norma la gru deve essere utilizzata con una scheda SD inserita. Se la gru è stata accesa senza scheda SD, viene visualizzato il messaggio "NoSdCard".
Panoramica: indirizzi del dispositivo
L'indirizzo del dispositivo è un indirizzo digitale univoco di ciascun dispositivo bus CAN nella rete bus CAN tramite il quale il PLC e il relativo dispositivo bus CAN si scambiano dati. Ciascun dispositivo bus CAN deve avere un suo indirizzo del dispositivo univoco. Se due dispositivi bus CAN ricevono inavvertitamente lo stesso indirizzo, si verifica un conflitto e viene visualizzato un errore.
In molti dispositivi bus CAN è possibile impostare automaticamente l'indirizzo del dispositivo. A tal fine nei dispositivi bus CAN viene impostato in fabbrica un indirizzo preimpostato (l'indirizzo preimpostato termina di solito con "0"). Questo indirizzo preimpostato non viene utilizzato nella rete bus CAN.
Se durante l'accensione il PLC non trova un dispositivo bus CAN nella rete bus CAN ma trova un dispositivo bus CAN con un indirizzo preimpostato, presuppone che questo dispositivo bus CAN sia stato appena sostituito. L'indirizzo preimpostato viene quindi modificato nell'indirizzo del dispositivo del dispositivo bus CAN mancante.
Dispositivo bus CAN |
Indirizzo preimpostato |
|---|---|
Convertitore di frequenza traslazione gru |
10 |
Convertitore di frequenza traslazione del carrello |
20 |
Convertitore di frequenza dispositivo di sollevamento, produttore "Schneider" |
30 |
Inclinometro carrello |
40 |
Convertitore di frequenza dispositivo di sollevamento, produttore "Siemens" |
50 |
Trasduttore del valore assoluto |
70 |
Display a LED a matrice |
100 |
Parametrizzazione del convertitore di frequenza
All'avvio della gru vengono letti i parametri dei convertitori di frequenza e confrontati con la configurazione specificata dal PLC. Se i parametri non corrispondono, vengono automaticamente trasferiti di nuovo al rispettivo convertitore di frequenza.
Inoltre è possibile trasferire di nuovo i parametri manualmente.
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "SERVICE" (livello di accesso utente [2]).
Apertura della selezione del profilo di movimento
Panoramica: navigazione in KranOS |
|---|
Utente "SERVICE" 🡪 "Movement profile" |
- Eseguire il login a KranOS con l'utente "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nella schermata iniziale: nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Movement profile".
Avvio della parametrizzazione
- Appare la finestra "Movement profile":
- Cliccare sul pulsante su schermo "Completely reparametrize the frequency converter".
- Compare la richiesta "Definitely reparameterise frequency converter?".
- Cliccare sul pulsante su schermo "Reparameterise"
- Spegnere la gru dal sezionatore di rete o dall'interruttore di alimentazione.
- Attendere 60 s.
- Riaccendere la gru.
- ABUControl viene riavviato.
- Durante il riavvio viene inoltre parametrizzato il convertitore di frequenza.
Reset dei convertitori di frequenza e rimisurazione del motore di sollevamento
All'avvio della gru il motore di sollevamento viene misurato elettricamente. Durante la misurazione vengono controllati determinati valori elettrici del motore di sollevamento con una corrente di prova. Questi valori di misurazione vengono confrontati dal convertitore di frequenza con i risultati di misurazione del primo avvio della gru durante la messa in funzione e il convertitore di frequenza viene regolato in modo corrispondente. In questo modo durante il funzionamento il convertitore di frequenza può tener conto dello stato termico del motore di sollevamento.
La misurazione all'avvio della gru può essere disattivata. Vedere "Impostazione dei parametri avanzati per il profilo di sollevamento". Di conseguenza non viene più tenuto conto dello stato termico del motore di sollevamento.
Con questa funzione viene cancellata la misurazione del primo avvio della gru durante la messa in funzione e i parametri vengono nuovamente trasferiti. Il trasferimento dei parametri comprende un'entità uguale a quella riportata alla sezione "Parametrizzazione del convertitore di frequenza".
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "SERVICE" (livello di accesso utente [2]).
Apertura della selezione del profilo di movimento
Panoramica: navigazione in KranOS |
|---|
Utente "SERVICE" 🡪 "Movement profile" |
- Eseguire il login a KranOS con l'utente "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS".
- Nella schermata iniziale: nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Movement profile".
Avvio della parametrizzazione e rimisurazione del motore di sollevamento
Pulsante su schermo "Reset frequency converter to factory setting"
- Appare la finestra "Movement profile":
- Cliccare sul pulsante su schermo "Reset frequency converter to factory setting".
- Compare la richiesta "Definitely reset frequency converter to factory setting?".
- Cliccare sul pulsante su schermo "Reset".
- Viene visualizzato il messaggio "F0007: Frequency converter reset. Switch crane on and off".
- Spegnere la gru dal sezionatore di rete o dall'interruttore di alimentazione.
- Attendere 60 s.
- Accertarsi che il/i motore/i di sollevamento siano raffreddati alla temperatura ambiente.
Altrimenti la misurazione potrebbe essere falsata e potrebbe non essere possibile tenere conto correttamente dello stato termico del motore di sollevamento.
- Riaccendere la gru.
- ABUControl viene riavviato.
- Sul/i motore/i di sollevamento: la misurazione del motore viene eseguita durante la messa in funzione e i risultati di misurazione vengono memorizzati.
- Su tutti i convertitori di frequenza: durante il riavvio vengono anche parametrizzati di nuovo tutti i convertitori di frequenza.
Sostituzione e impostazione del punto di riferimento del trasduttore del valore assoluto
Il trasduttore del valore assoluto è montato sul finecorsa rotativo e rileva la posizione esatta del rullo avvolgitore e la comunica al PLC.
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "SERVICE" (livello di accesso utente [2]).
Solo con finecorsa rotativo "GGS" con trasduttore del valore assoluto "AWG"
Il trasduttore del valore assoluto è un'unità fissa collegata al finecorsa rotativo e va quindi sostituito insieme al finecorsa rotativo.
Non smontare la scheda dal finecorsa rotativo e sostituire la scheda del trasduttore del valore assoluto.
Dopo la sostituzione dell'intera unità è necessario impostare l'indirizzo del trasduttore del valore assoluto automaticamente o manualmente e il punto di riferimento.
Sostituzione del trasduttore del valore assoluto
Il finecorsa rotativo ABUS "GGS" con trasduttore del valore assoluto "AWG" è pienamente compatibile con i finecorsa di sollevamento "GPK" con trasduttore del valore assoluto "Kübler". Se necessario si può tuttavia montare anche un finecorsa di sollevamento "GPK" con trasduttore del valore assoluto "Kübler".
- Smontare il finecorsa rotativo difettoso.
- Montare il finecorsa rotativo nuovo.
Vedere il manuale del prodotto "Finecorsa rotativo ABUS con trasduttore del valore assoluto", sezione "Montaggio e collegamento del finecorsa rotativo".
- Impostare di nuovo le posizioni di funzionamento per il limitatore di corsa inferiore, il limitatore di corsa superiore e il limitatore di corsa di sicurezza.
Vedere "Regolazione della posizione di funzionamento per il limitatore di corsa inferiore".
Impostazione del punto di riferimento del trasduttore del valore assoluto
Dopo la sostituzione del trasduttore del valore assoluto è necessario impostarne il punto di riferimento. Questa impostazione del punto di riferimento non fa parte della regolazione delle posizioni di funzionamento del finecorsa rotativo né fa parte della calibrazione del sistema di misurazione del carico ma è importante per i calcoli interni (ad es. attenuazione delle oscillazioni e analisi dello stato di usura). Se il trasduttore del valore assoluto non è referenziato correttamente, possono verificarsi malfunzionamenti dell'attenuazione delle oscillazioni e calcoli sbagliati nell'analisi dello stato di usura.
Le tre posizioni di funzionamento del finecorsa rotativo dovrebbero già essere impostate correttamente prima di procedere con l'impostazione del punto di riferimento del trasduttore del valore assoluto.
Misurazione del punto di riferimento:
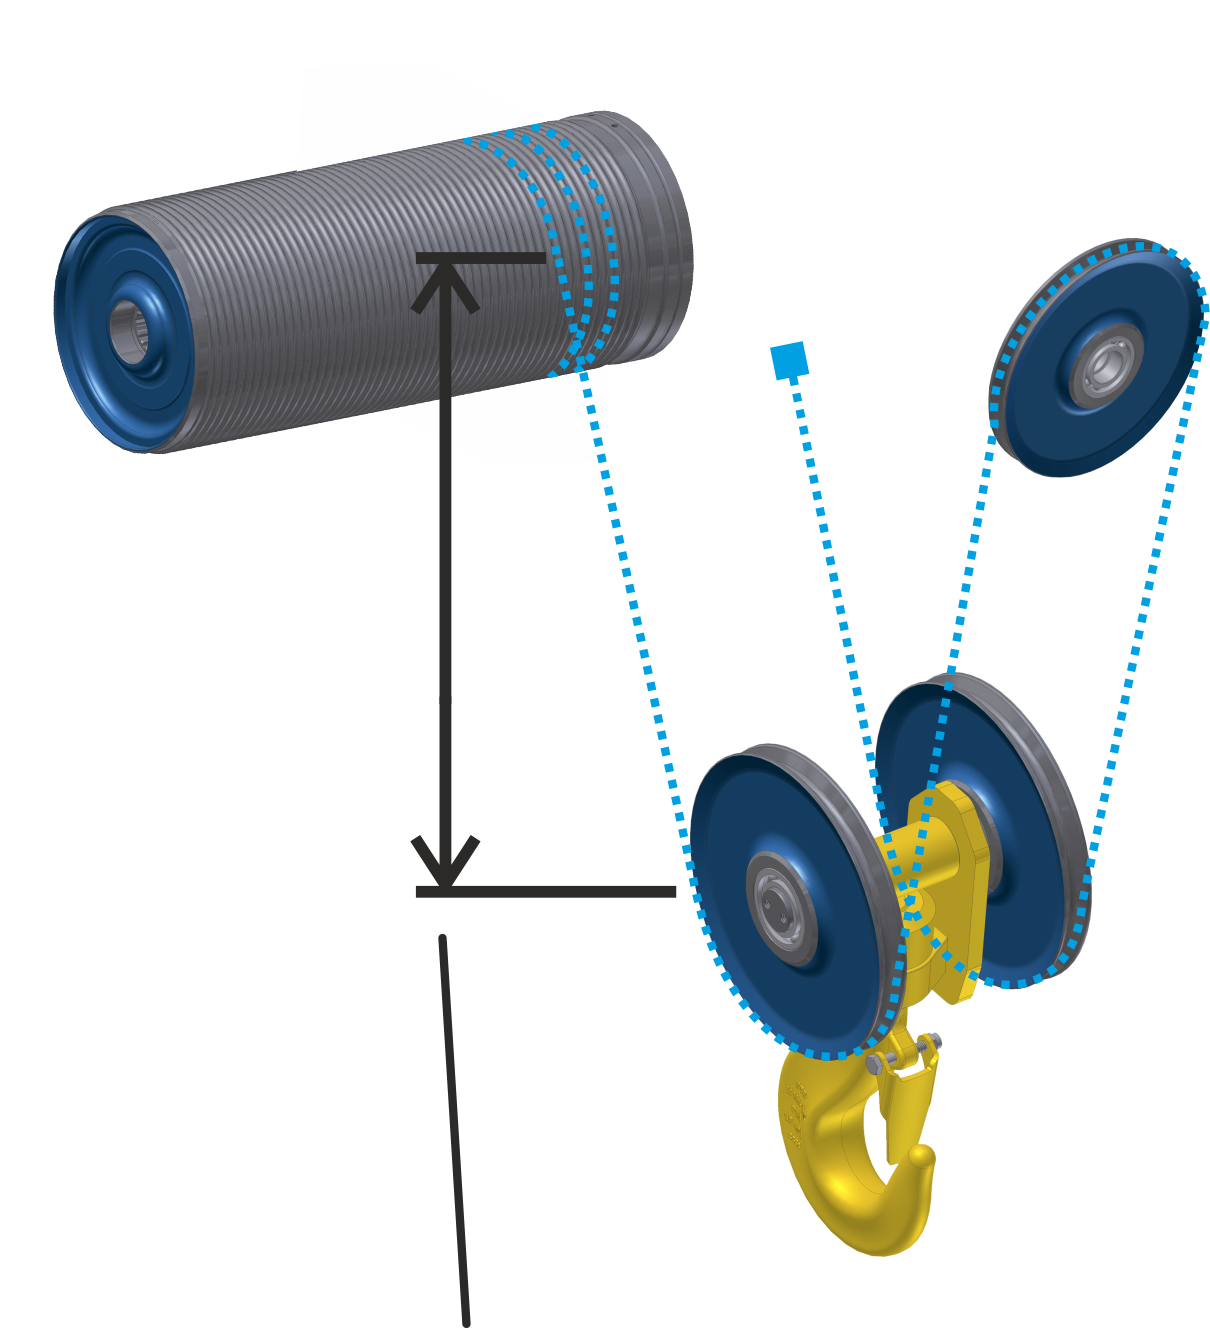
- Portare il gancio di carico in una posizione del gancio in cui sia facile misurare il punto di riferimento (ad es. circa 1,5 metri al di sotto della posizione più alta gancio).
- Misurare la distanza verticale dal centro del rullo avvolgitore fino al centro della puleggia di rinvio del bozzello.
Impostazione del punto di riferimento:
Panoramica: navigazione in KranOS |
|---|
Utente "SERVICE" 🡪 "Hoist" 🡪 "Absolute rotary encoder" |
- Eseguire il login a KranOS con l'utente "SERVICE" (livello di accesso utente [2]). Vedere "Login e accesso a KranOS"
- Nel menu principale selezionare il dispositivo di sollevamento desiderato (ad es. dispositivo di sollevamento 1).
- Appare la finestra relativa al dispositivo di sollevamento desiderato.
- Nel menu "Impostazioni" (tre barre orizzontali) cliccare sulla voce di menu "Absolute rotary encoder".
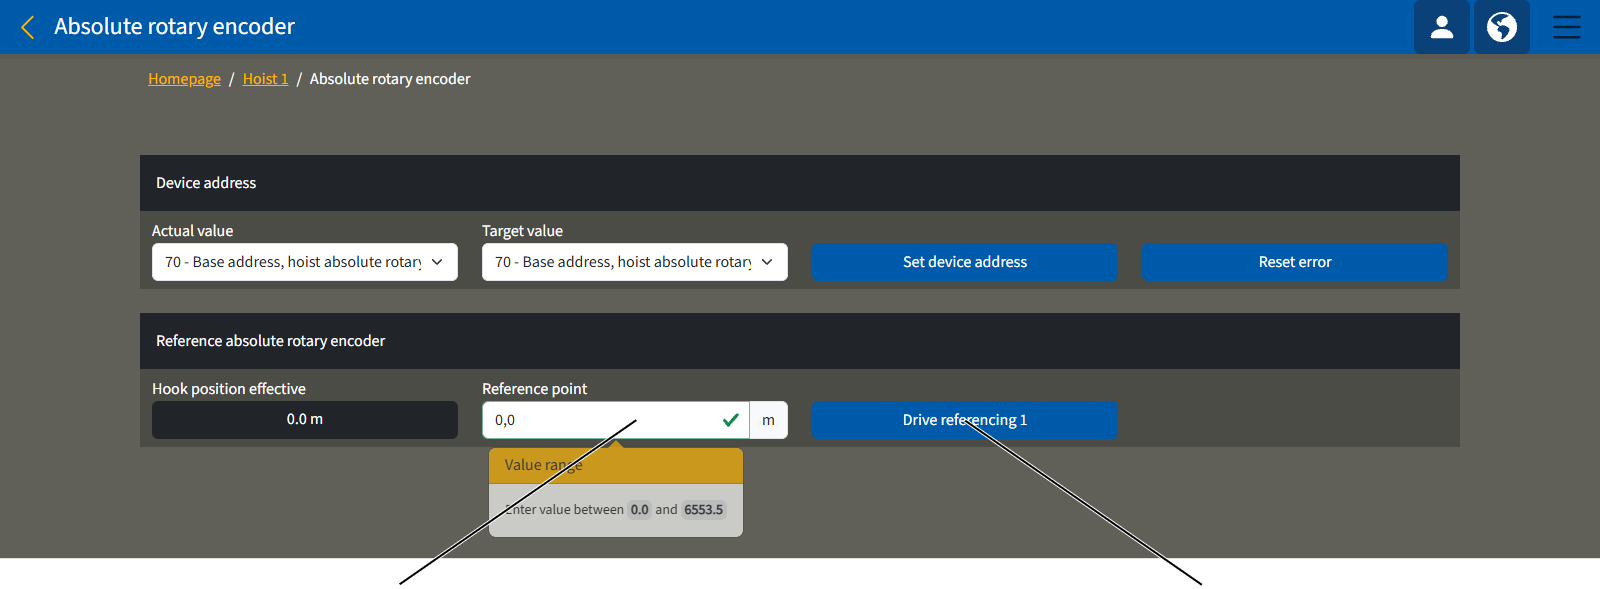
- Appare la finestra "Absolute rotary encoder".
- Nel campo di immissione "Reference point" immettere il valore precedentemente misurato.
- Cliccare sul pulsante su schermo del motoriduttore desiderato (ad es. "Drive 1 referencing").
- Appare una richiesta di conferma.
- Cliccare sul pulsante su schermo "Perform referencing".
- Il valore inserito viene salvato.
Panoramica: resistenza terminale nella rete bus CAN
In una rete bus CAN come ABUControl è presente una linea bus CAN centrale come linea principale. Su entrambe le estremità della linea principale della linea bus CAN è necessario inserire delle resistenze terminali. In questo modo si impediscono guasti nella linea bus CAN. Su questa linea principale è possibile collegare a stella senza resistenza terminale a un ripartitore CAN ulteriori dispositivi bus CAN della rete bus CAN.
A seconda della gru la rete bus CAN può avere una struttura molto diversa. Si deve tenere conto, ad esempio, della posizione del display a LED a matrice nonché del numero e del tipo di carrelli (dispositivi di sollevamento gemelli con due trasmissioni del dispositivo di sollevamento per ciascun carrello) e di altri fattori.
In questo paragrafo sono descritte le due reti bus CAN principali per gru con uno o due carrelli. Per tutte le altre reti bus CAN contattare il Servizio di Assistenza ABUS.
In caso di sostituzione di dispositivi bus CAN:
Se si sostituiscono dispositivi bus CAN difettosi (ad es. PLC, ripartitore CAN, display a LED a matrice, ecc.) la resistenza terminale sul nuovo dispositivo bus CAN deve avere lo stesso stato che aveva la resistenza terminale del dispositivo bus CAN difettoso.
Solo nelle gru con un carrello
Ripartitore CAN nel quadro elettrico della gru con resistenza terminale,
"off"Ripartitore CAN
carrello, "off"
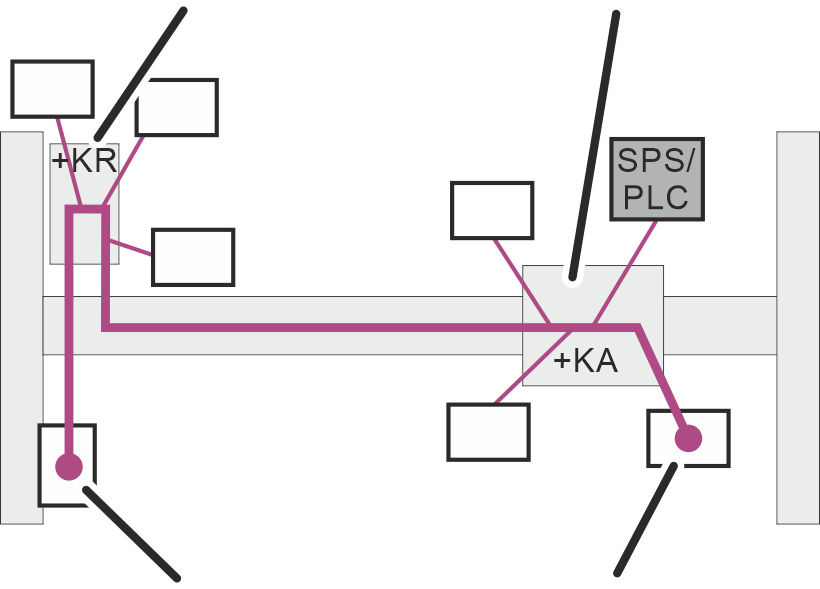
Nella rete bus CAN di ABUControl di una gru con un carrello, la linea principale parte dal carrello sul trasduttore del valore assoluto (AWG), passa per il quadro elettrico della gru (+KR) e arriva al display a LED a matrice.
Le resistenze terminali sono attivate nel trasduttore del valore assoluto (AWG) e nel display a LED a matrice. La resistenza terminale nel ripartitore CAN nel quadro elettrico della gru (+KR) e nel quadro elettrico del carrello (+KA) è disattivata.
Solo per gru con due carrelli
Resistenza terminale ripartitore CAN "off"Ripartitore CAN carrello 1, "off"
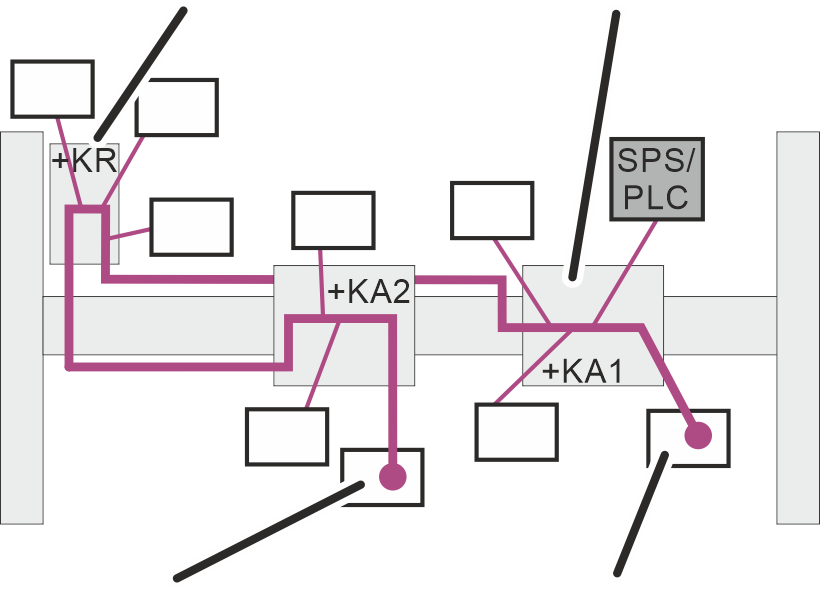
Nella rete bus CAN di ABUControl di una gru con due carrelli, la linea principale parte dal trasduttore del valore assoluto 1 (AWG 1), passa per il quadro elettrico della gru (+KR) e arriva al trasduttore del valore assoluto 2 (AWG 2).
Le resistenze terminali sono attivate nei trasduttori del valore assoluto 1 e 2 (AWG 1 e AWG 2). La resistenza terminale nel ripartitore CAN nel quadro elettrico della gru (+KR) e nel quadro elettrico del carrello (+KA) è disattivata.
Collegamento di ABUControl a un'altra rete WLAN
Generalmente il modulo WLAN forma una rete WLAN propria. Con un computer compatibile con WLAN è quindi possibile realizzare un collegamento WLAN con la rete WLAN della gru.
Se il cliente dispone già di una rete WLAN è comunque possibile far accedere ABUControl alla rete WLAN esistente come utente WLAN.
A tal fine è possibile modificare in modo corrispondente le impostazioni del modulo WLAN (ad es. indirizzo IP, SSID, ecc.).
- Contattare il Servizio di Assistenza ABUS. Vedere "Servizio di Assistenza ABUS".
Eliminazione di errori della gru tramite ABUControl
Se la gru non funziona o non funziona come previsto con ABURemote, la causa potrebbe essere un guasto di ABUControl.
Codici di errore
Viene visualizzato un messaggio sul display a LED a matrice:
- Sul display a LED a matrice vengono visualizzati il codice di errore e il messaggio di ABUControl sotto forma di testo scorrevole.
La velocità del testo può essere impostata in KranOS tra i parametri della traslazione della gru o tra i parametri della traslazione del carrello. Vedere "Impostazione dei parametri avanzati per i profili di traslazione (profilo di traslazione della gru, profilo di traslazione del carrello)".
Conferma dei messaggi
I messaggi visualizzati sono suddivisi in tre categorie a seconda della gravità dell'errore.
- La categoria è riportata alla fine del messaggio con l'indicazione ".1", ".2" o ".3".
- ".3": messaggio di informazione. È possibile continuare a usare la gru normalmente.
Per confermare il messaggio premere il tasto per arresto di emergenza o l'avvisatore acustico.
- ".2": errore non grave. Viene attivata la funzione di arresto di emergenza e la gru si ferma.
Per confermare il messaggio premere il tasto per arresto di emergenza o l'avvisatore acustico.
Se successivamente l'errore non compare di nuovo è possibile continuare a usare la gru normalmente.
Se successivamente l'errore compare di nuovo, il messaggio non viene visualizzato di nuovo. È possibile continuare a usare la gru normalmente, ma l'asse della gru interessato dall'errore può essere usato solo a velocità lenta.
- ".1": errore grave. Viene attivata la funzione di arresto di emergenza e la gru si ferma.
Per confermare il messaggio premere il tasto per arresto di emergenza o l'avvisatore acustico. Se l'errore è causato da un convertitore di frequenza è necessario spegnere e riaccendere la gru.
Se successivamente l'errore non compare di nuovo è possibile continuare a usare la gru normalmente.
Se successivamente l'errore compare di nuovo, il messaggio viene visualizzato di nuovo. La funzione di arresto di emergenza si attiva di nuovo.
Classificazione dei messaggi
Le cifre prima del messaggio indicano dove (ad es. su quale asse della gru) si è verificato l'errore e quale carrello o dispositivo di sollevamento (in caso di gru con più carrelli) è interessato.
Terza e quarta cifra per il numero dell'errore
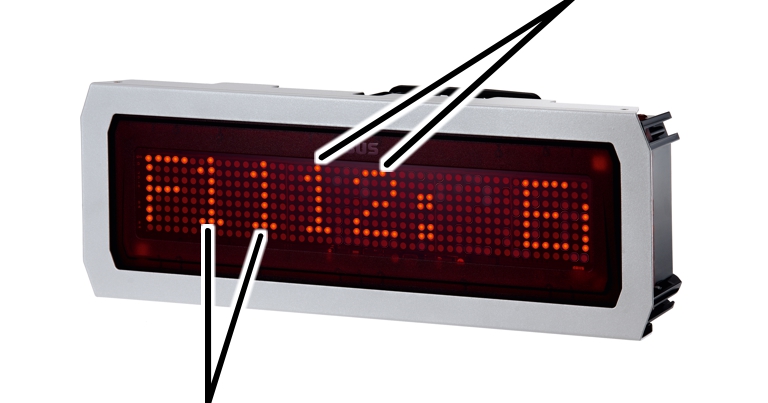
- Prima e seconda cifra: numero del dispositivo di sollevamento, del carrello o dell'azionamento gru insieme all'asse della gru o all'area funzionale
- Terza e quarta cifra: numero dell'errore
Per le prime due cifre sono quindi possibili le seguenti combinazioni:
Cifre |
Ubicazione |
|---|---|
F00_ _ |
Errore generale |
F11_ _ |
Dispositivo di sollevamento 1, trasmissione del dispositivo di sollevamento 1 |
F12_ _ |
Dispositivo di sollevamento 1, trasmissione del dispositivo di sollevamento 2 |
F21_ _ |
Dispositivo di sollevamento 2, trasmissione del dispositivo di sollevamento 1 |
F22_ _ |
Dispositivo di sollevamento 2, trasmissione del dispositivo di sollevamento 2 |
F31_ _ |
Dispositivo di sollevamento 3, trasmissione del dispositivo di sollevamento 1 |
F32_ _ |
Dispositivo di sollevamento 3, trasmissione del dispositivo di sollevamento 2 |
F13_ _ |
Carrello 1 |
F23_ _ |
Carrello 2 |
F33_ _ |
Carrello 3 |
F14_ _ |
Convertitore di frequenza 1 motoriduttore di traslazione della gru |
F24_ _ |
Convertitore di frequenza 2 motoriduttore di traslazione della gru (solo con dispositivo elettronico di guida parallela e azionamento quadruplo della traslazione della gru) |
"Trasmissione del dispositivo di sollevamento 2" (F_2_ _) si usa solo con dispositivi di sollevamento gemelli. Tutti gli altri dispositivi di sollevamento hanno solo una trasmissione del dispositivo di sollevamento (F_1_ _)
"Dispositivo di sollevamento 2" e "Dispositivo di sollevamento 3" e "Carrello 2" e "Carrello 3" valgono solo per gru con due o tre carrelli.
Generalmente una gru ha un convertitore di frequenza per entrambi i motoriduttori di traslazione della gru (F14_ _). Nelle gru con dispositivo elettronico di guida parallela ciascuno dei due motoriduttori di traslazione della gru ha un proprio convertitore di frequenza (F14_ _ e F24_ _). Con azionamenti quadrupli della traslazione della gru i quattro motoriduttori di traslazione possono essere ripartiti anche su due convertitori di frequenza in caso di assorbimento di potenza elevato dei motori.
Cifre |
Ubicazione |
|---|---|
F40_ _ |
Distanziamento gru |
F41_ _ |
Comando aggiramento ostacoli |
F51_ _ |
Sistema anticollisione per il carrello 1 |
F52_ _ |
Sistema anticollisione per il carrello 2 |
F53_ _ |
Sistema anticollisione per il carrello 3 |
F60_ _ |
Protezione da oltrecorsa |
Quadro generale dei messaggi
Informazioni generali |
|---|
"F0001: Standby.3" La gru è accesa e in standby. Sbloccare il tasto per arresto di emergenza o eseguire il login del trasmettitore per poter usare la gru. |
"F0003 PLC: Writing to SD card failed.3" Durante il salvataggio dei dati sulla scheda SD nel PLC si è verificato un errore. Controllare la scheda SD ed eventualmente inserire una nuova scheda SD. |
"F0004 Main contactor: Malfunction.1" Il relè principale è attivo, ma deve essere disattivato perché il tasto per arresto di emergenza è stato attivato. |
"F0032: Teach position.3" La funzione Teach-In è attiva con il comando di posizionamento. |
"F0048: Hook assistant restricted.3" L'assistente gancio di carico può essere usato solo limitatamente, ad esempio se il sollevamento non è possibile o se la traslazione della gru in una determinata direzione non è possibile. |
Dispositivo di sollevamento |
|---|
"F_ _05 Hoist: Motor measurement failed.1" La misurazione elettrica del motore di sollevamento all'accensione della gru non ha avuto esito positivo. |
"F_ _17 Hoist: Backup limiter started up.1" Il gancio di carico ha oltrepassato la posizione di funzionamento del limitatore di corsa superiore e attivato il limitatore di corsa di sicurezza. Controllare la posizione di funzionamento e il finecorsa rotativo. |
"F_ _20 Hoist: Maximum hook height exceeded.1" Il gancio di carico ha superato l'altezza massima del gancio impostata. |
"F_ _26: Hoist: Wire rope wear above 80 %.3" La fune ha raggiunto l'80% dello stato di usura massima. Predisporre un controllo periodico. |
"F_ _27: Hoist: Caution! Wire rope wear above 100%.3" La fune ha raggiunto il 100% dello stato di usura massima. Interrompere il lavoro con la gru. Predisporre un controllo periodico. |
"F_ _31 Hoist: Speed too high/low.1" Il numero di giri effettivo del dispositivo di sollevamento (misurato dal trasduttore del valore assoluto) supera il limite di tolleranza (troppo alto/troppo basso) del numero di giri nominale del dispositivo di sollevamento. |
"F_ _32 o F_ _33 Hoist synchronisation: Deviation too great.1" Durante la sincronizzazione della corsa di due dispositivi di sollevamento di una gru con due dispositivi di sollevamento o di due gru nel servizio tandem è stata rilevata una differenza di altezza troppo elevata tra i due ganci di carico durante il sollevamento o l'abbassamento. |
"F_ _35 Hoist frequency converter: Speed: Deviation too great.1" È presente una differenza tra il valore misurato e il valore predefinito del numero di giri sul convertitore di frequenza del dispositivo di sollevamento. |
"F_ _36 Super-precision lifting: Switching failed.1" I relè per la commutazione tra gli avvolgimenti non hanno reagito. |
"F_ _37 Hoist: Error in slack-rope detection.3" Si è verificato un errore durante l'inizializzazione del dispositivo anti-allentamento fune. Confermare l'errore e ripetere la procedura. |
Carrello |
|---|
"F_ _25 Trolley travel synchronisation: Deviation too great.1" Durante la sincronizzazione della corsa di due carrelli in una gru con più di un carrello è stata rilevata una differenza troppo elevata della distanza tra i due carrelli durante la traslazione del carrello. |
"F_ _26 Trolley travel synch. in tandem op.: Dev. too great.1" Durante la sincronizzazione della corsa di due carrelli di due gru nel servizio tandem è stata rilevata una differenza troppo elevata della distanza tra i due carrelli durante la traslazione del carrello. |
"F_ _27 Trolley travel distance sensor: Outside trav. range r.1" Il sensore di distanza traslazione del carrello a destra ha rilevato che è stato superato il limite superiore del valore misurato o non è stato raggiunto il limite inferiore del valore misurato. |
"F_ _28 Trolley travel distance sensor: Outside trav. range l.1" Il sensore di distanza traslazione del carrello a sinistra ha rilevato che è stato superato il limite superiore del valore misurato o non è stato raggiunto il limite inferiore del valore misurato. |
"F_ _29 Trolley travel distance sensor r: Diagnosis fault.1" Errore di diagnosi del sensore di distanza per la traslazione del carrello a destra. In stato di fermo il sensore di distanza viene regolarmente testato internamente. Per il test vengono commutate brevemente le uscite del sensore di distanza. |
"F_ _30 Trolley travel distance sensor l: Diagnosis fault.1" Errore di diagnosi del sensore di distanza per la traslazione del carrello a sinistra. In stato di fermo il sensore di distanza viene regolarmente testato internamente. Per il test vengono commutate brevemente le uscite del sensore di distanza. |
"F_ _40 Trolley travel freq. converter: Speed: Dev. too great.1" È presente una differenza tra il valore misurato e il valore predefinito del numero di giri sul convertitore di frequenza del dispositivo di sollevamento. |
"F_ _41 Trolley travel: Dist. sensor right: Travel dir. reversed.1" Il carrello trasla in una direzione di marcia diversa (direzione di rotazione convertitore di frequenza traslazione del carrello) da quella rilevata dal sensore di distanza della traslazione del carrello a destra. |
"F_ _42 Trolley travel: Dist. sensor left: Travel dir. reversed.1" Il carrello trasla in una direzione di marcia diversa (direzione di rotazione convertitore di frequenza traslazione del carrello) da quella rilevata dal sensore di distanza della traslazione del carrello a sinistra. |
Carrello |
|---|
"F_ _49 Right trolley travel: Contactor does not switch on.1" Alla pressione del tasto per "Right trolley travel", il contattore non si inserisce. |
"F_ _50 Right trolley travel: Contactor does not switch off.1" Al rilascio del tasto per "Right trolley travel", il contattore non si disinserisce. |
"F_ _51 Left trolley travel: Contactor does not switch on.1" Alla pressione del tasto per "Left trolley travel", il contattore non si inserisce. |
"F_ _52 Left trolley travel: Contactor does not switch off.1" Al rilascio del tasto per "Left trolley travel", il contattore non si disinserisce. |
"F_ _53 Fast trolley travel: Contactor does not switch on.1" Alla pressione del tasto "Fast trolley travel", il contattore non si inserisce. |
"F_ _54 Fast trolley travel: Contactor does not switch off.1" Al rilascio del tasto "Fast trolley travel", il contattore non si disinserisce. |
Traslazione gru |
|---|
"F_ _20 Crane travel synch. in tandem op.: Dev. too great.1" Durante la sincronizzazione dei motoriduttori di traslazione della gru di due gru nel servizio tandem è stata rilevata una differenza troppo elevata tra le due gru durante la traslazione gru. |
"F_ _28 Crane travel distance sensor: Outside trav. range f.1" Il sensore di distanza per la traslazione gru in avanti ha rilevato che è stato superato il limite superiore del valore misurato o non è stato raggiunto il limite inferiore del valore misurato. |
"F_ _29 Crane travel dist. sensor: Outside trav. range back.1" Il sensore di distanza per la traslazione gru indietro ha rilevato che è stato superato il limite superiore del valore misurato o non è stato raggiunto il limite inferiore del valore misurato. |
"F_ _30 Crane travel distance sensor f: Diagnosis fault.1" Errore di diagnosi del sensore di distanza per la traslazione gru in avanti. In stato di fermo il sensore di distanza viene regolarmente testato internamente. Per il test vengono commutate brevemente le uscite del sensore di distanza. |
"F_ _35 Crane travel frequency converter: Speed: Dev. too great.1" È presente una differenza tra il valore misurato e il valore predefinito del numero di giri sul convertitore di frequenza del dispositivo di sollevamento. |
"F_ _31 Crane travel distance sensor back: diagnosis fault.1" Errore di diagnosi del sensore di distanza per la traslazione gru indietro. In stato di fermo il sensore di distanza viene regolarmente testato internamente. Per il test vengono commutate brevemente le uscite del sensore di distanza. |
"F_ _37 Crane: Distance sensor fwd: Travel dir. reversed.1" La gru trasla in una direzione di marcia diversa (direzione di rotazione convertitore di frequenza traslazione gru) da quella rilevata dal sensore di distanza per la traslazione gru in avanti. |
"F_ _38 Crane: Distance sensor back: Travel dir. reversed.1" La gru trasla in una direzione di marcia diversa (direzione di rotazione convertitore di frequenza traslazione gru) da quella rilevata dal sensore di distanza per la traslazione gru indietro. |
Traslazione gru |
|---|
"F_ _44 Safety: Safe stop (STO) in limit switch range.3" Attraverso il PLC di sicurezza, l'area dell'interruttore di finecorsa della gru ha attivato un arresto sicuro (STO) al superamento della posizione di funzionamento. |
"F_ _45 Forward crane travel: Contactor does not switch on.1" Alla pressione del tasto "Forward crane travel", il contattore non si inserisce. |
"F_ _46 Forward crane travel: Contactor does not switch off.1" Al rilascio del tasto "Forward crane travel", il contattore non si disinserisce. |
"F_ _47 Backward crane travel: Contactor does not switch on.1" Alla pressione del tasto "Reverse crane travel", il contattore non si inserisce. |
"F_ _48 Backward crane travel: Contactor does not switch off.1" Al rilascio del tasto "Reverse crane travel", il contattore non si disinserisce. |
"F_ _61 Fast crane travel: Contactor does not switch on.1" Alla pressione del tasto "Fast crane travel", il contattore non si inserisce. |
"F_ _62 Fast crane travel: Contactor does not switch off.1" Al rilascio del tasto "Fast crane travel", il contattore non si disinserisce. |
Quadro generale dei messaggi per interruttore di finecorsa ridondante e distanziatori
In presenza di un interruttore di finecorsa ridondante, un distanziamento gru o un sistema anticollisione per il carrello, in una posizione di funzionamento si usano due interruttori con leva a croce o barriere fotoelettriche per garantire una maggiore sicurezza. Se al superamento della posizione di funzionamento non si azionano contemporaneamente i due interruttori con leva a croce o le due barriere fotoelettriche, viene visualizzato il messaggio corrispondente. Tuttavia la gru o il carrello frenano in maniera corrispondente alla funzione.
Traslazione gru |
|---|
"F_ _26 Crane travel: Redundant shut-down: Sw. status differs.3" |
"F_ _27 Crane travel: Red. brake funct.: Sw. status differs.3" |
Distanziamento gru |
|---|
"F_ _16 Crane dist. sys.: Red. shut-down 1/2 f: Sw. stat. diff.3" |
"F_ _17 Crane dist. sys.: Red. shut-down 1/2 b: Sw. stat. diff.3" |
"F_ _18 Crane dist. sys.: Red. shut-down 1/2 f/b: Sw. stat diff.3" |
"F_ _19 Crane dist. sys.: Red. brake fnct. 1/2 f: Sw. stat. diff.3" |
"F_ _20 Crane dist. sys.: Red. brake fnct. 1/2 b: Sw. stat. diff.3" |
"F_ _21 Crane dist. sys: Red. brake fnct. 1/2 f/b: Sw. stat diff.3" |
Sistema anticollisione per il carrello |
|---|
"F_ _16 Trolley dist. sys.: Red. shut-down 1/2 r: Sw. stat diff.3" |
"F_ _17 Trolley dist. sys.: Red. shut-down 1/2 l: Sw. stat diff.3" |
"F_ _18 Trolley dist. sys.: Red. shut-down 1/2 r/l: Sw. stat diff.3" |
"F_ _19 Trolley dist. sys: Red. brake fnct. 1/2 r: Sw. stat diff.3" |
"F_ _20 Trolley dist. sys: Red. brake fnct. 1/2 l: Sw. stat diff.3" |
"F_ _21 Trolley dist. sys: Red. brake fnct. 1/2 r/l: Sw. stat diff.3" |
Sul display a LED a matrice viene visualizzata la scritta "WAITING":
Anche dopo diversi minuti dopo l'inserimento della tensione di esercizio della gru, sul display a LED a matrice viene visualizzata la scritta "WAITING".
- Il display a LED a matrice non riceve segnali dal comando della gru. Possibile causa: il PLC è disturbato o guasto.
- Se la gru si avvia dopo un breve tempo di attesa, ma il display a LED a matrice continua a visualizzare "WAITING", il display a LED a matrice è guasto o il cavo di collegamento del display a LED a matrice è danneggiato.
Sul display a LED a matrice viene visualizzata la scritta "NO SIGNAL":
- Il display a LED a matrice ha già ricevuto segnali validi dal comando della gru. La ricezione è stata tuttavia interrotta o disturbata.
Visualizzazione dei messaggi in KranOS
Gli attuali codici di errore e messaggi di ABUControl, i codici di errore del convertitore di frequenza e un file di log di tutti i messaggi finora visualizzati possono essere visualizzati in KranOS.
Per questa operazione è necessario accedere a KranOS da un laptop o da un tablet PC. Deve aver eseguito il login l'utente "CUSTOMER" (livello di accesso utente [1]) o "SERVICE" (livello di accesso utente [2]).
Codice di errore del convertitore di frequenza
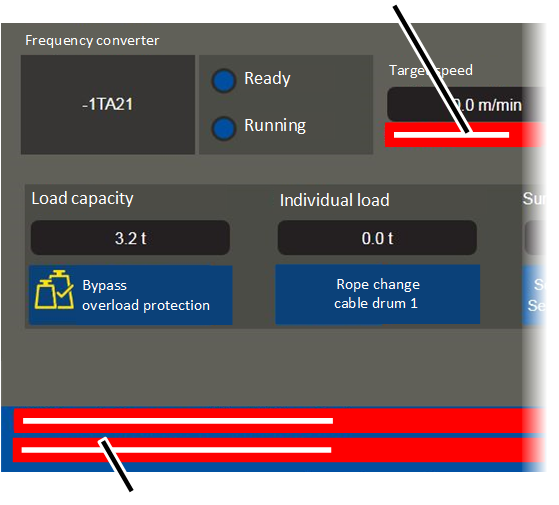
Visualizzazione di tutti gli attuali messaggi di ABUControl:
- Nella sezione inferiore delle finestre degli assi della gru vengono visualizzati gli attuali messaggi di ABUControl per il rispettivo asse della gru.
Visualizzazione del codice di errore del convertitore di frequenza:
- Nella sezione "Frequency converter" della finestra dell'asse della gru corrispondente viene visualizzato il codice di errore del convertitore di frequenza.
- Nella sezione inferiore viene visualizzato anche il codice di errore del convertitore di frequenza assieme al messaggio "F_ _ 01: Hoist: Frequency converter fault code: _ _ _", "F_ _ 01: Trolley: Frequency converter fault code: _ _ _" o "F_ _ 01: Crane: Frequency converter fault code: _ _ _" come messaggio collettivo di ABUControl.
Visualizzazione del file di log:
Vedere "Visualizzazione del file di log".
Servizio di Assistenza ABUS
Solo in Germania
- Se disponibili, tenere a portata di mano il codice del prodotto, il numero di serie e il numero cliente.
- Chiamare il centralino del Servizio di Assistenza ABUS:
- Telefono: 0049-(0)2261-37-237
- Al di fuori degli orari di lavoro lasciare un messaggio nella segreteria telefonica.
- Il Servizio di Assistenza ABUS vi richiamerà al più presto.
- In caso di necessità inviare una descrizione del problema via fax o e-mail:
- Telefax: 0049-(0)2261-37-265
- E-mail: service@abus-kransysteme.de
Solo fuori della Germania
- Chiamare la filiale ABUS oppure il partner di assistenza gru locale.
La filiale ABUS oppure il partner di assistenza gru locale comunicheranno i dati di contatto, il referente e gli orari di servizio.