EN UN COUP D'ŒIL :
Généralités
S'adresse à chaque personne travaillant avec ou sur le pont ou à proximité.
Pour commencer
Utilisation de ce manuel du produit
Les symboles suivants sont utilisés dans le présent manuel du produit :
- Ceci est une instruction de travail qui vous demande d'effectuer une opération.
- Ceci est le résultat d'une action et décrit ce qui se passe sur l'appareil.
- Ceci est une énumération.
Uniquement pour...
Un paragraphe encadré en pointillés ne s'applique qu'à certains types, variantes ou options. La condition dans laquelle le paragraphe s'applique est indiquée au début dans le titre « Uniquement pour ».
Consignes relatives au manuel du produit
Lire attentivement le manuel du produit avant de commencer le travail. Consulter et respecter aussi impérativement les autres manuels de produit consacrés aux accessoires et composants.
Conserver ensuite le manuel du produit à proximité du pont. Il doit être accessible à toute personne travaillant avec ou sur le pont.
En cas de vente ou de location du pont (ou autre type de transmission), remettre absolument le manuel du produit au nouvel utilisateur du pont.
Utilisation conforme à la destination
ABUControl est une commande de pont modulaire basée sur un automate programmable et différents appareils bus CAN qui interagissent via un réseau de bus CAN. Elle sert à commander un pont roulant ABUS à un ou plusieurs chariots de direction avec une radiocommande ABURemote ou une boîte à boutons ABUCommander.
- ABUControl est une commande de pont modulaire et interconnectée. Tous les composants ABUControl sont adaptés les uns aux autres et réglés de manière correspondante. Des appareils bus CAN individuels ou d'autres composants de doivent être remplacés que par des pièces de rechange originales de construction identique.
- Utiliser ABUControl uniquement avec les réglages ABUS effectués en usine.
- N'utiliser ABUControl que pour des ponts roulants ABUS. Ne pas raccorder le système à des produits d'autres fabricants.
- Les réglages dans KranOS doivent uniquement être effectués par du personnel qualifié.
Consignes
Le système a été construit et contrôlé conformément aux normes, réglementations et directives européennes en vigueur à la date de sa fabrication. Se référer à la déclaration de conformité et à la déclaration d'incorporation pour savoir quelles sont les dispositions qui ont servi de base lors de la construction. Ces dispositions ainsi que les règles de sécurité en vigueur doivent être également respectées pendant le montage, l'exploitation, le contrôle et la maintenance du système.
Les consignes applicables dépendent en grande partie de l'utilisation du pont et des consignes du pays d'utilisation. Vérifier et respecter les consignes et règles de sécurité du travail actuelles et applicables ! Voir également la déclaration de conformité / déclaration d'incorporation.
Garantie
- ABUS décline toute responsabilité en cas de dommages dus à une utilisation non conforme, à un manque de formation du personnel, à une exécution inadéquate du travail ou à des transformations et autres modifications non autorisées par ABUS sur le pont ou sur les composants du pont.
- Toute modification de pièces effectuée de sa propre initiative, toute utilisation de pièces de rechange autres que celles fournies par ABUS ainsi que tout montage, usage ou entretien du pont ou des composants du pont effectué de manière différente de celle décrite dans ce manuel du produit entraînent la perte de la garantie.
- Le pont ou les composants du pont ne peuvent être utilisés en toute sécurité que si les pièces de rechange utilisées sont des pièces originales fournies par ABUS.
Consignes relatives à la sécurité
Respecter ces consignes permettant un maniement en toute sécurité du pont. Les avertissements de dangers particuliers sont indiqués dans les rubriques où apparaissent les dangers concernés.
- Même après pression dz bouton d'arrêt d'urgence, la commande de pont et la commande de chariot de direction sont soumises à de hautes tensions pouvant entraîner la mort.
- Avant d'effectuer des travaux sur le pont, couper la ligne d'alimentation secteur et attendre au moins 15 minutes que les tensions se résorbent.
ABUControl
Description de l'appareil
ABUControl consiste des éléments suivants :
- Commande de pont
- Commande de chariot de direction
- Codeur absolu sur le tambour à câble
- Système de mesure de charge sur le mécanisme de levage
- Codeur absolu sur le moteur de levage (en option)
- Capteur de distance sur le chariot de direction ou les chariots de direction (en option)
- Capteur de distance sur le pont (en option)
- Autres limiteurs de mouvement (interrupteur à levier en croix et/ou cellules photoélectriques à reflexion) (en option)
- Afficheur LED à matrice de points
- Autres interrupteurs à levier en croix pour la commande de profil du bâtiment (en option)
- Clinomètre sur le chariot de direction (en option)
Vue complète de la commande de grue
La conception exacte varie en fonction du pont. L'illustration suivante vous aide à vous orienter.
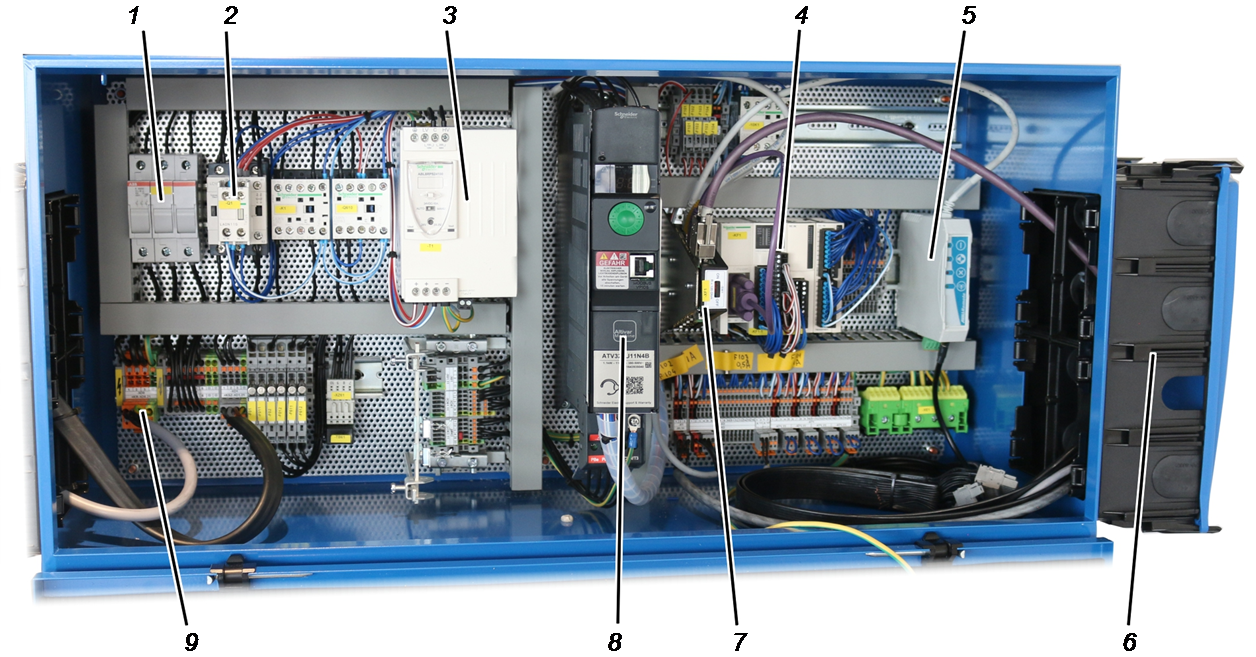
- 1 : Séparateur de sécurité
- 2 : Contacteur principal
- 3 : Bloc d'alimentation
- 4 : Coupleur de bus de terrain pour signaux d'entrée et de sortie
- 5 : Récepteur ABURemote
- 6 : Boîte de raccordement
- 7 : Distributeur CAN
- 8 : Variateur de fréquence
- 9 : Alimentation
Vue d'ensemble de la commande de chariot de direction :
La conception exacte de la commande de chariot de direction varie en fonction du pont. L'illustration suivante vous aide à vous orienter.
1 2 3 4 5
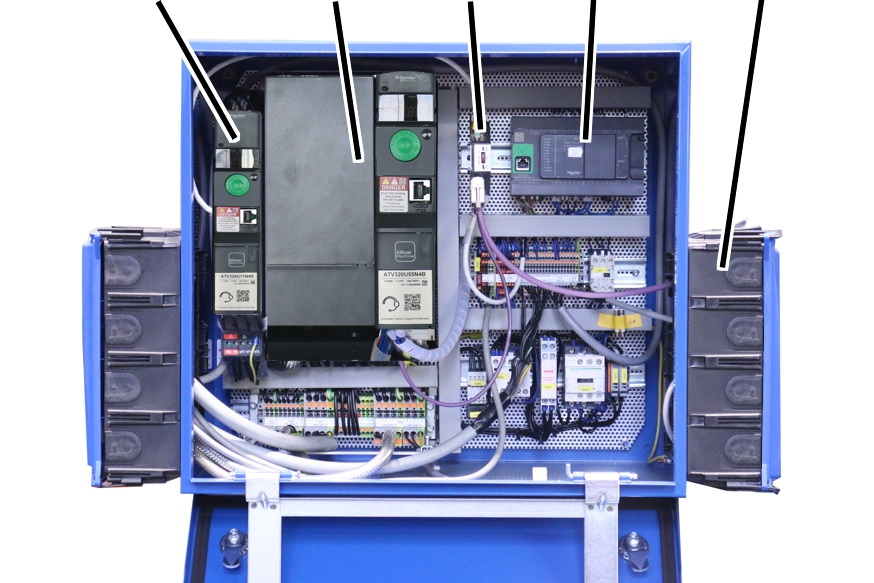
- 1 : Variateur de fréquence du motoréducteur du chariot de direction
- 2 : Variateur de fréquence du mécanisme de levage
- 3 : Distributeur CAN
- 4 : Automate programmable
- 5 : boîte de raccordement
Uniquement avec codeur absolu « AWG »
Codeur absolu « AWG » (sur le fin de course de réducteur « GGS ») :
- 1 : Relais et connecteur mâle pour tâches de commutation supplémentaires (option)
- 2 : Commutateur rotatif pour adresse d'équipement (option)
- 3 : Bouton-poussoir pour la réinitialisation de l'adresse d'équipement
- 4 : Platine
- 5 : Interrupteur de la résistance de terminaison
- 6 : Raccordement pour réseau de bus CAN et réseau Modbus
Uniquement avec codeur absolu « Kübler »
Codeur absolu « Kübler » (sur le fin de course de réducteur « GPK ») :
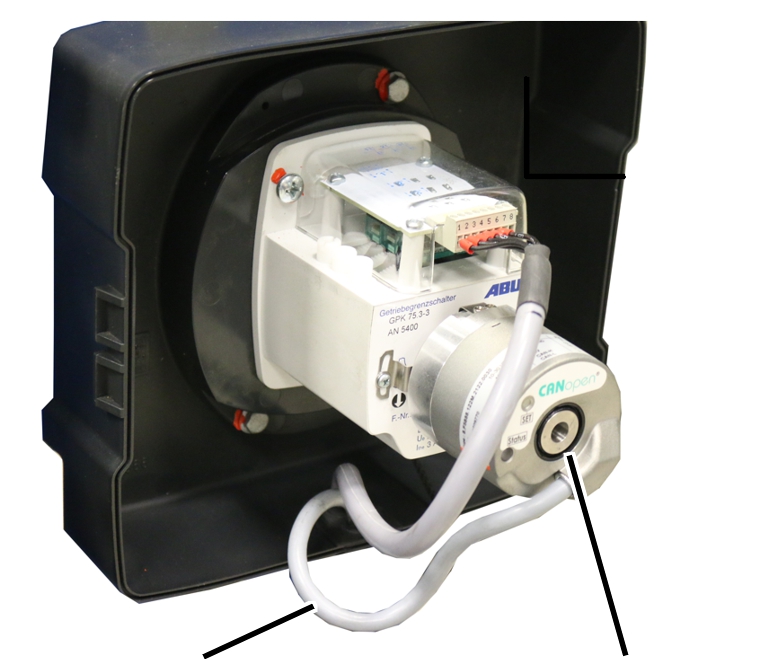
- 1 : Câble de bus CAN
- 2 : Codeur absolu « Kübler »
Caractéristiques
ABUControl :
- ABUControl est une commande de pont modulaire basée sur des composants électroniques d'automatisation éprouvés. Les différents modules du pont sont interconnectés, formant une commande intelligente des fonctions de pont.
- ABUControl utilise un automate programmable en tant qu'unité de calcul centrale. Elle évalue les commandes de la radiocommande ou de la boîte à boutons ainsi que toutes les signalisations de retour en provenance des codeurs absolus, limiteurs de mouvement (interrupteurs à levier en croix, cellules photoélectriques,...) et autres modules. Basé sur ce principe, ABUControl commande les motoréducteurs et motoréducteurs du dispositif de levage du pont.
- Les axes de déplacement (translation du pont et translation du chariot de direction) sont équipés de variateurs de fréquence. Grâce à cela, ABUControl permet un réglage confortable des profils de mouvement. Sur demande, le mécanisme de levage peut également être équipé de variateurs de fréquence afin de permettre la sélection et le réglage des profils de levage également sur le mécanisme de levage.
- La position du crochet du mécanisme de levage et la vitesse de levage sont détectées via un codeur absolu. Ainsi, ABUContol sait à quelle vitesse le mécanisme de levage fonctionne. Ceci permet l'utilisation de certaines fonctions supplémentaires confortables (par exemple la synchronisation du mécanisme de levage). De plus, les positions maximum supérieure et inférieure du crochet sont détectées par un fin de course de réducteur électromagnétique.
- Un pont équipé du système ABUControl est commandé par une radiocommande ABURemote. Cela permet de commander en tout confort certaines fonctions supplémentaires (par ex. le contrôle de balancement de la charge) à partir de l'émetteur. Si le pont est commandé à l'aide d'une autre radiocommande, certaines fonctions (par ex. le contrôle de balancement de la charge) ne sont pas disponibles ou ne le sont que de façon limitée.
- Uniquement avec boîte à boutons (option) : le pont peut également être commandé à l'aide d'une boîte à boutons. Avec une boîte à boutons, certaines fonctions d'ABUControl (par ex. le contrôle de balancement de la charge) ne peuvent pas être utilisées ou ne peuvent l'être que de façon limitée.
- Sur l'afficheur LED à matrice de points, différentes informations d'exploitation du système ABUControl sont affichées. De plus, l'afficheur signale au conducteur l'état et les messages des différents composants du pont, ce qui permet un dépannage rapide et simple.
- Uniquement avec double vitesse de levage (option) : cette option permet d'augmenter (doubler) la vitesse de levage à jusqu'à 200%. Ceci permet de travailler plus rapidement avec le pont. La vitesse de levage maximale possible et supplémentaire (à partir de 100%) dépend de la charge suspendue.
- Uniquement avec micro-vitesse (option) : cette fonction permet le levage et l'abaissement de charges de façon particulièrement lente à l'aide du mécanisme de levage. Ceci permet un positionnement très précis de la charge. La micro-vitesse peut être activée ou désactivée à l'aide de la boîte à boutons.
Les réglages de cette section concernent la technologie réellement utilisée sur le pont, à savoir aussi bien la micro-vitesse avec motoréducteur du dispositif de levage à commutation de polarité que les motoréducteurs du dispositif de levage sans commutation de polarité.
Dans le cas des motoréducteurs du dispositif de levage non commutables à un seul bobinage (par exemple GM7000.2), la vitesse du moteur de levage est surveillée par le variateur de fréquence à partir d'un codeur séparé, ce qui permet d'obtenir le couple maximal même à des vitesses de levage très faibles. La charge peut ainsi être maintenue à l'arrêt même sans frein.
KranOS :
- KranOS est une interface utilisateur graphique destinée au réglage de la commande ABUControl.
- À l'aide d'un ordinateur, le pontier et les techniciens d'entretien (formés) peuvent accéder à KranOS pour changer des réglages et afficher des données de fonctionnement.
- Aucun logiciel spécial et aucune application spéciale ne sont nécessaires pour accéder à KranOS. L'accès s'effectue au moyen d'un navigateur Internet normal.
- L'accès à KranOS (sauf affichage des données de fonctionnement) est protégé par un nom d'utilisateur et un mot de passe. Les différents utilisateurs possèdent différents niveaux d'utilisateur. Le nombre de réglages accessibles et modifiables augmente en fonction du niveau d'utilisateur.
Câblage et programmation d'ABUControl :
- ABUControl se compose d'une commande à mémoire programmable centrale (automate programmable) et de nombreux appareils bus CAN (par exemple des codeurs absolus, des variateurs de fréquence, etc.) qui interagissent via un réseau de bus CAN.
- ABUControl est constitué des composants industriels standard modulaires qui peuvent être remplacés de manière simple et facile si nécessaire. Un remplacement de la commande complète n'est donc pas nécessaire en cas d'un défaut. Des composants individuels peuvent être remplacés de manière ciblée.
- Tous les modules du système ABUControl sont interconnectés avec des connecteurs enfichables. Ceci permet de les séparer rapidement les uns des autres.
- Chaque pont équipé d'ABUControl est paramétré en fonction du client. La commande connaît ainsi la configuration exacte du pont concerné et les composants en option.
- Après un remplacement, les appareils bus CAN sont programmés par l'automate programmable central. Selon l'appareil, cela a lieu automatiquement ou à l'aide d'une fonction correspondante de KranOS.
- Après un remplacement, l'automate programmable central doit être équipé de la programmation propre au client à l'aide d'une carte SD. Les données du pont propres au client sont ainsi conservées.
- ABUControl a été développé en tenant compte des exigences CEM. Les perturbations par ondes électromagnétiques en provenance d'autres appareils et installations industrielles sont empêchées de manière efficace.
- Les signaux de commande peuvent être contrôlés à l'aide d'appareils de mesure conventionnels au niveau des sorties et entrées de l'automate programmable central, des variateurs de fréquence et des coupleurs de bus de terrain.
- Outre le réseau de bus CAN, certains composants sont reliés entre eux par un réseau Ethernet. Il s'agit entre autres d'un module sans fil qui crée un réseau WiFi pour établir une connexion entre un ordinateur portable ou une tablette et l'automate programmable. Si des appareils de réseau supplémentaires sont utilisés (par exemple un module de transmission radio), tous les appareils de réseau sont raccordés à un commutateur réseau en tant que distributeur.
- Outre le réseau de bus CAN, certains composants sont éventuellement reliés entre eux par un réseau Modbus.
Synchronisation de translation des chariots de direction :
- Si plus d'un chariot de direction est utilisé sur le pont, ABUControl règle la translation synchrone de tous les chariots de direction en fonctionnement commun. Ainsi, les chariots de direction ont une vitesse de déplacement, un temps d'accélération et un temps de freinage dans des tolérances proches en mode de fonctionnement commun.
- Grâce à la synchronisation de translation des chariots de direction, le transport d'une charge commune s'effectue de manière encore plus sécurisée.
- La synchronisation de translation des chariots de direction fonctionne également si les chariots de direction ont différentes tailles et (considérés chacun séparément) différentes vitesses de déplacement maximales.
- La synchronisation de translation des chariots de direction est possible pour jusqu'à trois chariots de direction par pont.
Fonctionnement en tandem : la synchronisation de translation des chariots de direction est possible sur les deux ponts fonctionnant en tandem, pour jusqu'à deux chariots de direction par pont.
Synchronisation de translation des chariots de direction :
- Si plus d'un mécanisme de levage et des variateurs de fréquence sont utilisés sur le pont, ABUControl règle le levage et la descente synchrones en fonctionnement commun. Ainsi, les mécanismes de levage ont une vitesse de levage, un temps d'accélération et un temps de freinage dans des tolérances proches en mode de fonctionnement commun.
- Grâce à la synchronisation des mécanismes de levage, le transport d'une charge commune s'effectue de manière encore plus sécurisée.
- La synchronisation des mécanismes de levage fonctionne également si les mécanismes de levage ont différentes tailles et (considérés chacun séparément) différentes vitesses de levage maximales.
- La synchronisation compense les différences de charge des mécanismes de levage provoquées par une répartition inégale de la charge. Une charge répartie de manière inégale est donc levée et descendue de manière synchrone par tous les mécanismes de levage.
- La synchronisation des mécanismes de levage est possible pour jusqu'à trois mécanismes de levage de direction par pont.
Fonctionnement en tandem : la synchronisation de translation des mécanismes de levage est possible sur les deux ponts fonctionnant en tandem, pour jusqu'à deux mécanismes de levage par pont.
- Dans le cas de doubles mécanismes de levage : dans la phase de freinage avant la position la plus haute du crochet, la synchronisation est désactivée. L'enroulement du câble est ainsi réparti uniformément sur les deux tambours à câble.
Profils de mouvement :
- Pour les mécanismes d'entraînement à variateurs de fréquence, ABUControl permet d'adapter la commande aux mécanismes d'entraînement. En ce qui concerne le comportement d'accélération et de freinage ainsi que les vitesses maximales et minimales, le motoréducteur du dispositif de levage et les motoréducteurs peuvent ainsi être adaptés aux habitudes de l'utilisateur.
- Les paramètres de réglage sont limités de manière à éviter que le pont soit être réglé au-delà des limites de sécurité. Une accélération trop forte risquerait de contraindre excessivement la charpente portante (bâtiment).
- Dans la commande des profils de mouvement dans KranOS, il est possible de changer entre un profil de mouvement continu et un profil à deux niveaux.
- Cela permet d'adapter les profils de mouvement de différents ponts afin d'obtenir un comportement similaire.
Limiteur de charge :
- ABUControl détecte la charge accrochée de tous les mécanismes de levage et règle les limiteurs de charge de tous les mécanismes de levage individuels ainsi que la somme de la charge du pont. De plus, le système surveille le sens de rotation et le régime de tous les mécanismes de levage et arrête le mouvement de manière sûre en cas d'un surrégime.
- ABUControl mesure la charge accrochée de manière directe.
- Un système de mesure de charge est utilisé pour déterminer la charge. Il se compose d'un capteur de charge ou d'un axe de mesure.
- Le système de mesure de charge sert avant tout à constater une surcharge du pont et non pas à peser exactement la charge suspendue. Même sur l'afficheur de charge de l'émetteur ou sur l'afficheur LED à matrice de points, l'affichage de la charge sert uniquement à une estimation approximative de la charge. Le système de mesure de charge ne peut pas être calibré. Le système de mesure de charge a une précision de ±2 % à 5 % de la capacité maximale du pont.
La commande de profil du bâtiment à l'aide de l'interrupteur à levier en croix (variante) :
- Le profil du bâtiment rassemble toutes les caractéristiques d'un bâtiment pouvant influencer la translation du pont, la translation du chariot de direction et le levage/la descente du pont. Parmi ces caractéristiques figurent le début et la fin du chemin de roulement, d'éventuels obstacles, les zones bloquées, les clapets de passage du pont et d'autres facteurs.
- La commande de profil du bâtiment d'ABUControl permet d'adapter et de limiter tous les axes de mouvement du pont en fonction du profil du bâtiment. Il est par exemple possible de réduire la vitesse en approchant des obstacles ou d'effectuer des arrêts intermédiaires à certaines positions. De plus, certaines zones peuvent être complètement bloquées, ou des zones de charge partielle peuvent être définies dans le bâtiment.
- Si le pont est équipé d'une commande de profil du bâtiment, les points de commutation pour l'arrêt progressif ou la coupure totale du pont et du chariot de direction sont également intégrés au profil du bâtiment.
- Des interrupteurs à levier en croix sont utilisés pour déterminer la position du pont et du chariot de direction.
- Un codeur absolu est utilisé pour déterminer la position du mécanisme de levage.
- Un système de mesure de charge est utilisé pour déterminer la charge. Il se compose d'un capteur de charge ou d'un axe de mesure.
La commande de profil du bâtiment en fonction de la position du pont (variante) :
- Le profil du bâtiment rassemble toutes les caractéristiques d'un bâtiment pouvant influencer la translation du pont, la translation du chariot de direction et le levage/la descente du pont. Parmi ces caractéristiques figurent le début et la fin du chemin de roulement, d'éventuels obstacles, les zones bloquées, les clapets de passage du pont et d'autres facteurs.
- La commande de profil du bâtiment d'ABUControl permet d'adapter et de limiter tous les axes de mouvement du pont en fonction du profil du bâtiment. Il est par exemple possible de réduire la vitesse en approchant des obstacles ou d'effectuer des arrêts intermédiaires à certaines positions. De plus, certaines zones peuvent être complètement bloquées, ou des zones de charge partielle peuvent être définies dans le bâtiment.
- Si le pont est équipé d'une commande de profil du bâtiment, les points de commutation pour l'arrêt progressif ou la coupure totale du pont et du chariot de direction sont également intégrés au profil du bâtiment.
- Pour enregistrer la position du pont et du chariot de direction, un système de codeur absolu est utilisé. Cela peut par exemple être réalisé à l'aide de capteurs de distance laser ou d'une bande magnétique dans la ligne de contact.
- Un codeur absolu est utilisé pour déterminer la position du mécanisme de levage.
- Un système de mesure de charge est utilisé pour déterminer la charge. Il se compose d'un capteur de charge ou d'un axe de mesure.
- Les obstacles peuvent être créés dans KranOS, programmés, édités ou supprimés.
- Un obstacle est défini et créé comme parallélépipède via deux points d'angle.
Si un obstacle est plus complexe, il peut être composé de plusieurs parallélépipèdes et être créé respectivement via les deux points d'angle. Il faut veiller à ce que les parallélépipèdes se recoupent, car les systèmes de mesure ont une certaine tolérance.
Le contrôle de balancement de la charge :
- Le contrôle de balancement de la charge réduit nettement le mouvement d'oscillation lors de la translation de chariot et la translation du pont.
- Le contrôle de balancement de la charge est basé sur des calculs mathématiques. Les vitesses de déplacement du pont et du chariot de direction, la position du crochet ainsi que la distance entre le crochet de levage et le centre de gravité de la charge (et donc aussi la longueur des accessoires d'accrochage de charge) sont prises en compte. Les moteurs de déplacements horizontaux sont accélérés et freinés par ABUControl de manière à ce que le mouvement d'oscillation soit compensé et atténué.
- Le contrôle de balancement de la charge peut être activé et désactivé via ABURemote. La valeur réglée pour la distance entre le crochet de levage et le centre de gravité de la charge peut être modifiée via ABURemote.
- Le contrôle de balancement de la charge peut réduire le balancement par accélération et freinage uniquement grâce à des calculs mathématiques. Les influences extérieures comme par exemple le vent, un choc contre un obstacle ou d'autres facteurs ne peuvent pas être compensés.
- Les courses d'accélération et de freinage du pont et du chariot de direction ne changent pas de façon significative sous l'effet du contrôle de balancement de la charge.
- Le contrôle de balancement de la charge fonctionne d'abord uniquement avec un seul mécanisme de levage ou avec un pont équipé de plusieurs chariots de direction en commande individuelle lorsque le chariot de direction non utilisé se trouve en position d'arrêt (le crochet de levage a atteint le fin de course levage haut).
En cas de fonctionnement commun de plusieurs chariots de direction ou en fonctionnement en tandem, le contrôle de balancement de la charge doit être autorisé séparément.
En fonctionnement commun de plusieurs chariots de direction ou en fonctionnement en tandem, le calcul du contrôle de balancement de la charge fonctionne correctement uniquement si les distances par rapport aux centres de gravité de la charge sont les mêmes sur les deux mécanismes de levage. Dans le cas d'une charge uniforme, la somme de la position du crochet et de la longueur des accessoires d'accrochage de charge donne la même longueur totale. Sinon, il est possible que le contrôle de balancement de la charge renforce même le balancement de la charge.
Les assistances crochet conduite par le crochet et centrage du crochet :
- La conduite par le crochet permet de déplacer le crochet de levage à la
main.
Le pont et le chariot de direction se déplacent tous deux dans la direction vers laquelle le crochet de levage est orienté ou tiré. - Grâce à la fonction « centrage du crochet », le crochet de levage avec charge accrochée se positionne automatiquement à la verticale au-dessus de la charge lors du levage. Cela facilite et accélère le positionnement vertical du chariot de direction. Cela peut réduit le risque de traction oblique éventuelle.
- Une touche pour accès rapide permet d'activer et désactiver la conduite par le crochet / le centrage du crochet via la radiocommande ABURemote.
- Les assistants crochet fonctionnent grâce à une mesure précise de l'orientation du câble. Un clinomètre qui mesure la déviation du câble est fixé à la traverse à point fixe, au logement du tambour ou au châssis du chariot de direction. L'orientation du clinomètre peut être modifiée dans KranOS.
- Pour pouvoir utiliser cette fonction, il faut, avant la mise en service,
effectuer plusieurs fois un parcours d'étalonnage du point de coupure
inférieur au point de coupure supérieur à plusieurs reprises.
Cela permet la remise à zéro du clinomètre. L'étalonnage du clinomètre est activé dans KranOS. - Les assistances crochet fonctionnent uniquement avec un seul mécanisme de levage ou avec un pont équipé de plusieurs chariots de direction en commande individuelle lorsque le chariot de direction non utilisé se trouve en position d'arrêt (le crochet de levage a atteint la fin de course levage haut).
- Lorsque la conduite par le crochet / le centrage du crochet est active/actif, la commande de positionnement ne peut pas être activée, cela signifie que les fonctions ne peuvent pas être utilisées simultanément.
Commande de positionnement :
- La commande de positionnement permet de déplacer le crochet de levage vers des positions prédéfinies (manuellement ou de manière linéaire) ou de suivre un trajet comprenant jusqu'à 8 positions. Les positions individuelles peuvent être créées ou modifiées (manuellement ou de manière linéaire) dans KranOS.
Les positions d'un trajet ne peuvent pas être créées ou modifiées dans KranOS.
- La commande de positionnement est activée et désactivée via l'ABURemote. Les positions à atteindre peuvent être sélectionnées et enregistrées sur l'émetteur de l'ABURemote. Voir le manuel du produit « Radiocommande ABUS ABURemote ».
- Lorsque la commande de positionnement PTP est active et pendant l'apprentissage de la PTP, il est impossible de modifier l'état du contrôle de balancement de la charge. Tant que ces modes sont utilisés, l'accès à la fonction Contrôle de balancement de la charge est bloqué (touche pour accès rapide et menu).
- Si la PTP est active et pendant l'apprentissage de la PTP, toute commutation Individuelle/communne entraînera une erreur et l'opération ne pourra pas être correctement effectuée.
- L'activité de levage super fin ne peut pas être modifiée si le mode de positionnement de la PTP et l'apprentissage de la PTP sont activés
Sécurité anti-collision :
- La sécurité anti-collision du pont et des chariots de direction évite que deux ponts (deux chariots de direction) ne de heurtent à une vitesse de déplacement rapide ou une vitesse de translation lente.
- En fonction du cas d'application, la sécurité anti-collision utilise une cellule photoélectrique à réflexion ou un capteur de distance à rayon laser.
- Les cellules photoélectriques à reflexion et les capteurs de distance peuvent réagir sensiblement à la poussière, à la neige ou aux particules qui se trouvent dans l'air. Si le rayon lumineux ou le rayon laser est interrompu, le pont ou le chariot de direction freine et s'arrête.
Marche tandem :
- La marche tandem permet de commander simultanément et avec un seul émetteur deux ponts roulants transportant une charge commune.
- La marche tandem fonctionne en combinaison avec la synchronisation. ABUControl régule la translation du chariot de direction et la translation du pont synchrones lors du fonctionnement en tandem ainsi que le levage synchrone (en option). Les ponts présentent alors, dans des tolérances serrées, la même vitesse, le même temps d'accélération et le même temps de freinage sur les axes de mouvement du pont.
- Grâce à la marche tandem, le transport d'une charge commune s'effectue de manière encore plus sécurisée.
- La marche tandem fonctionne également si les ponts possèdent différentes capacités maximales et (considérés chacun séparément) différentes vitesses maximales.
- Avec la marche tandem, il est possible de soulever des charges qui dépassent la capacité maximale d'un seul pont ou du système de ponts. Étant donné que la charge sollicite les deux ponts, la capacité maximale des deux ponts peut être additionnée, aussi bien pour des ponts à capacité maximale identique que pour des ponts à capacité maximale différente. Lors d'une répartition inégale de la charge, la capacité maximale totale est par conséquent plus faible.
- En marche tandem, les commandes ABUControl des deux ponts sont interconnectées via module de transmission radio et se transmettent les modes de service.
- Les paramètres correspondants (ex. : « Temps d'accélération », « Temps de freinage » et « Vitesse Maximum ») sont alors comparés entre les deux ponts et, si possible, harmonisés de manière à ce que les deux ponts soient compatibles. Les profils de translation doivent être réglés de façon identique sur les deux ponts (ex : réglage « Continu »).
- Entre autres, tous les fins de course de translation du pont et du chariot de direction, les fins de course de levage et le limiteur de charge sont évalués de manière commune. Lorsqu'un pont s'arrête sur un des axes de mouvement, l'autre pont s'arrête sur le même axe. Les autres axes de mouvement peuvent être parcourus sans arrêt intermédiaire.
Guidage électronique (option) :
- Le guidage électronique peut réduire les charges unilatérales et l'usure des joues de galet. Par exemple, ces effets peuvent se produire si un chariot de direction portant une charge au crochet est positionné à l'extrémité gauche ou droite de la poutre principale et que le pont se trouve en translation.
- Pour contrer cet effet, la distance entre les deux galets d'un sommier et le rail du chemin de roulement est mesurée. Si le pont se déplace en biais (par ex. en cas de charge unilatérale), ABUControl compense automatiquement en réglant les motoréducteurs des deux sommiers de manière différente.
- Ceci permet de réduire nettement l'usure des joues de galet et du chemin de roulement.
Le fin de course du réducteur :
Fin de course levage bas
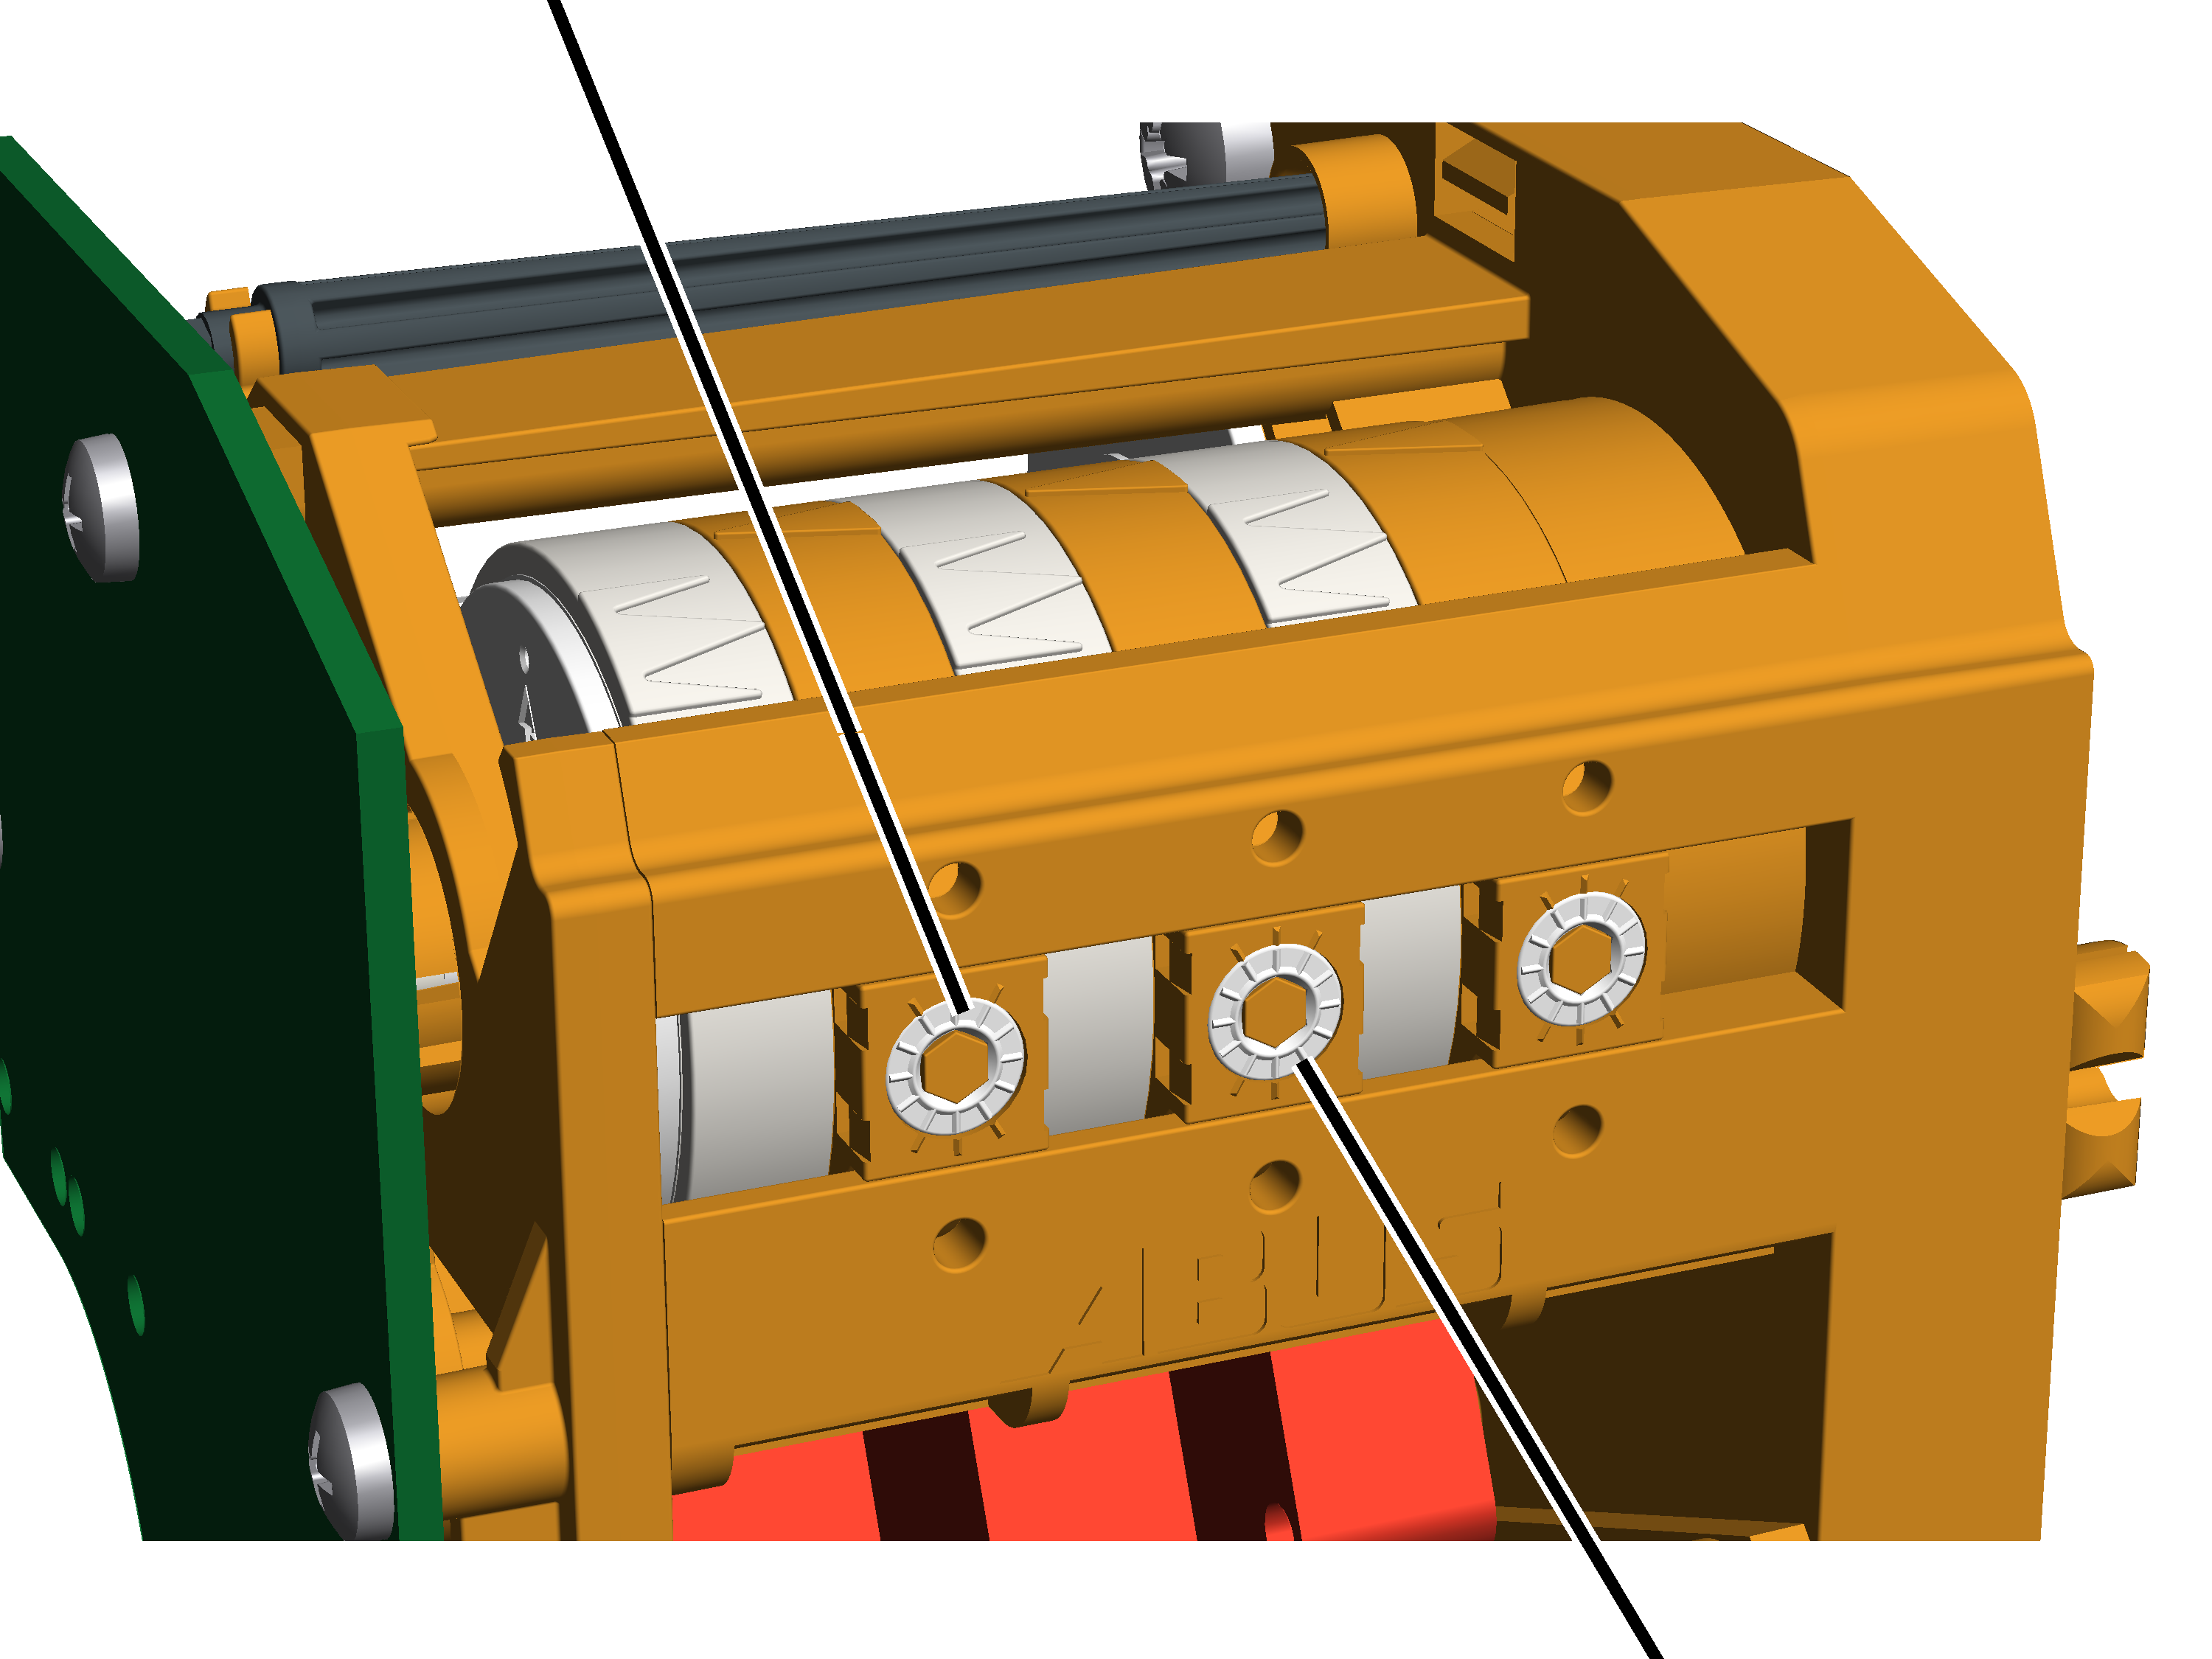
- Le treuil à câble possède un fin de course de réducteur qui sert de fin de course de levage mécanique. Il est directement couplé au tambour à câble. Il fait en sorte que le crochet de levage ne dépasse pas la position la plus haute ni la position la plus basse du crochet.
- Le point de commutation supérieur s'appelle « Fin de course levage haut » (vis de réglage centrale), le point de commutation inférieur s'appelle « Fin de course levage bas » (vis de réglage gauche).
- Juste avant que le crochet de levage n'atteigne le point de commutation d'un fin de course levage, ABULiner freine lentement le moteur de levage. Les points de commutation de la fin de course levage ne sont alors actionnés qu'à une vitesse de levage lente.
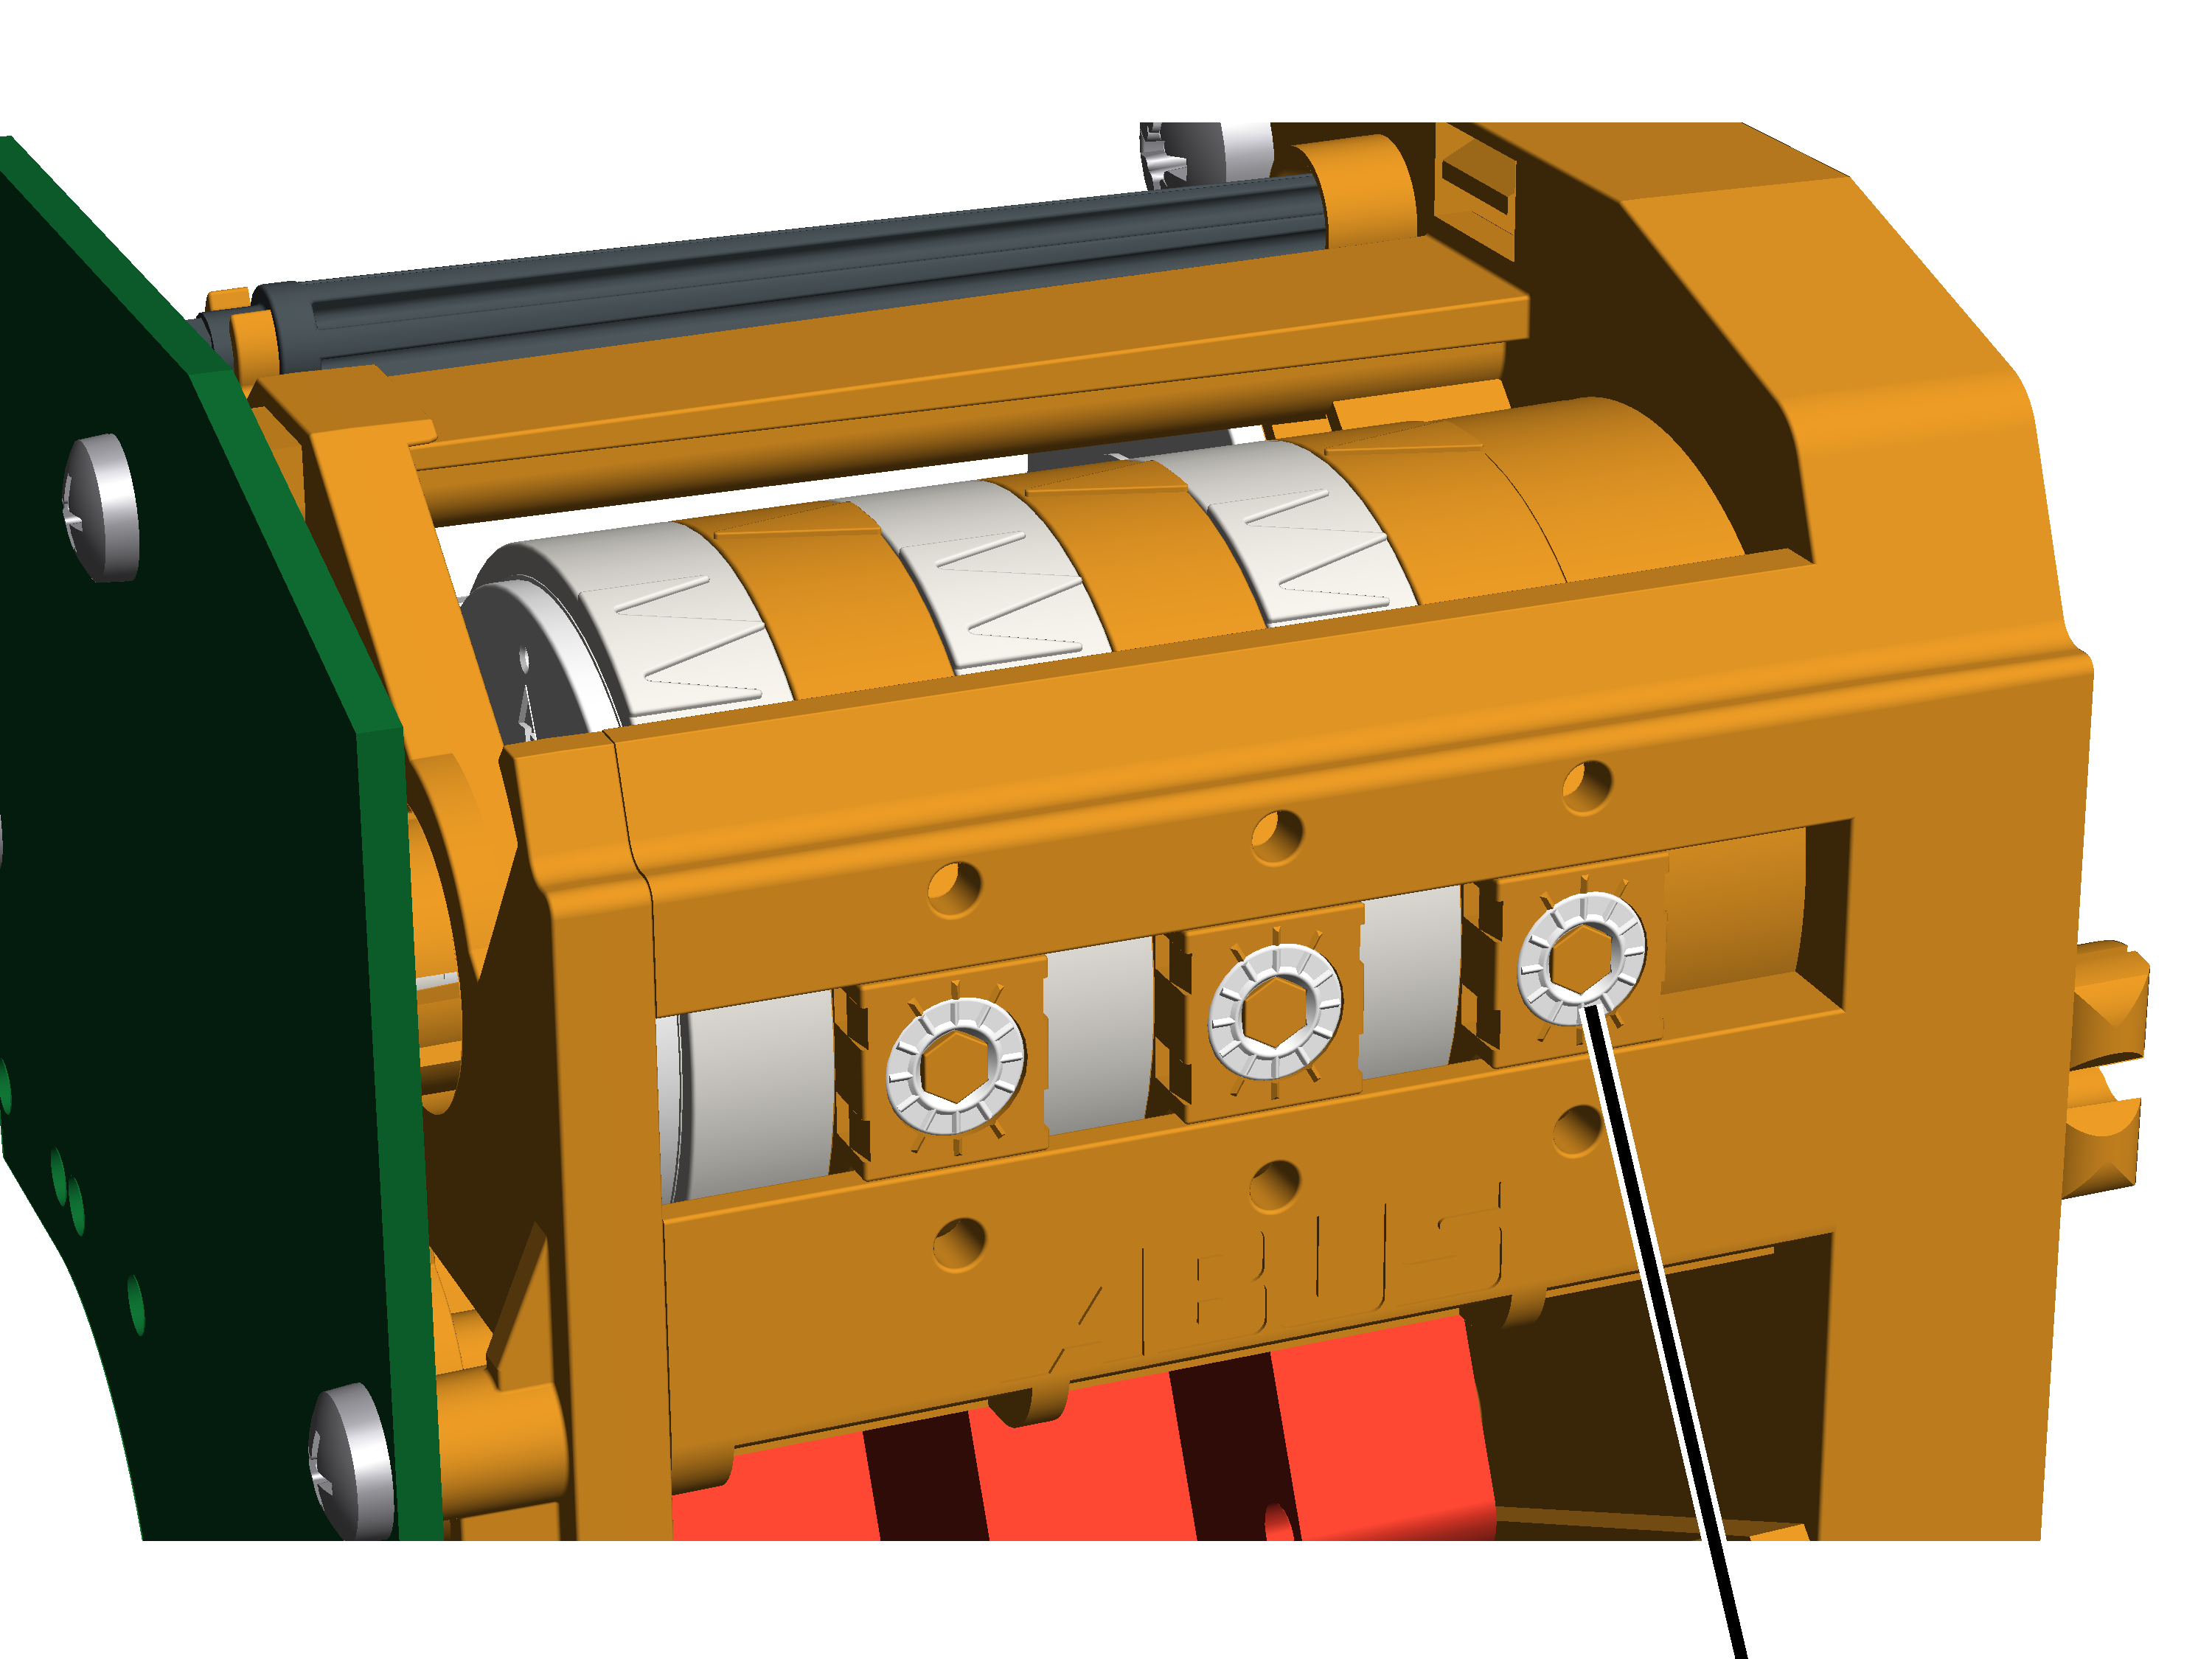
- Afin de renforcer encore la sécurité, le fin de course de réducteur dispose d'un autre point de commutation. Il s'agit du « fin de course levage de secours » (vis de réglage droite). Il se situe au-dessus du fin de course levage haut et sert de point de commutation supplémentaire lors du levage.
- Si la fin de course levage haut est défaillante et que le crochet de levage dépasse le point de commutation de la fin de course levage haut, ABUControl arrête le pont entier. Le fin de course levage de secours est réglé et plombé en usine.
Le fin de course de réducteur sans engagement du fin de course levage haut en exploitation :
- Le fin de course levage haut ne doit pas être engagé en exploitation. S'il est engagé, le crochet de levage s'arrête au niveau du point de commutation du fin de course levage haut. Le point de commutation du fin de course levage de secours se trouve au-dessus du point de commutation du fin de course levage haut et ne peut donc pas être actionné en situation normale.
- Si la fin de course de levage est mal réglée ou en cas de défaut technique, il se peut que la fin de course levage de secours soit tout de même actionnée. Dans ce cas, la fin de course levage de secours doit être contournée pour permettre la remise en marche du pont. Dans ce cas, contacter le service après-vente ABUS. Voir « » « Service après-vente ABUS ».
Le fin de course de réducteur avec engagement du fin de course levage haut en exploitation :
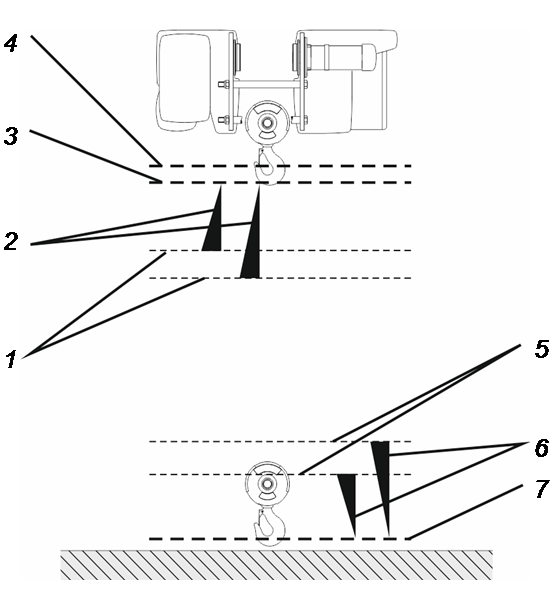
- Si la position la plus haute du crochet doit être engagée en exploitation, le fin de course levage haut est sollicité plus fréquemment et peut donc tomber en panne. Dans ce cas, le fin de course levage de secours assure l'immobilisation sûre du pont. Pour pouvoir contrôler régulièrement le fin de course levage de secours, le treuil à câble dispose d'un interrupteur à garrot qui permet de contourner manuellement le fin de course levage haut et de remettre en marche le pont manuellement après le contrôle du fin de course levage de secours.
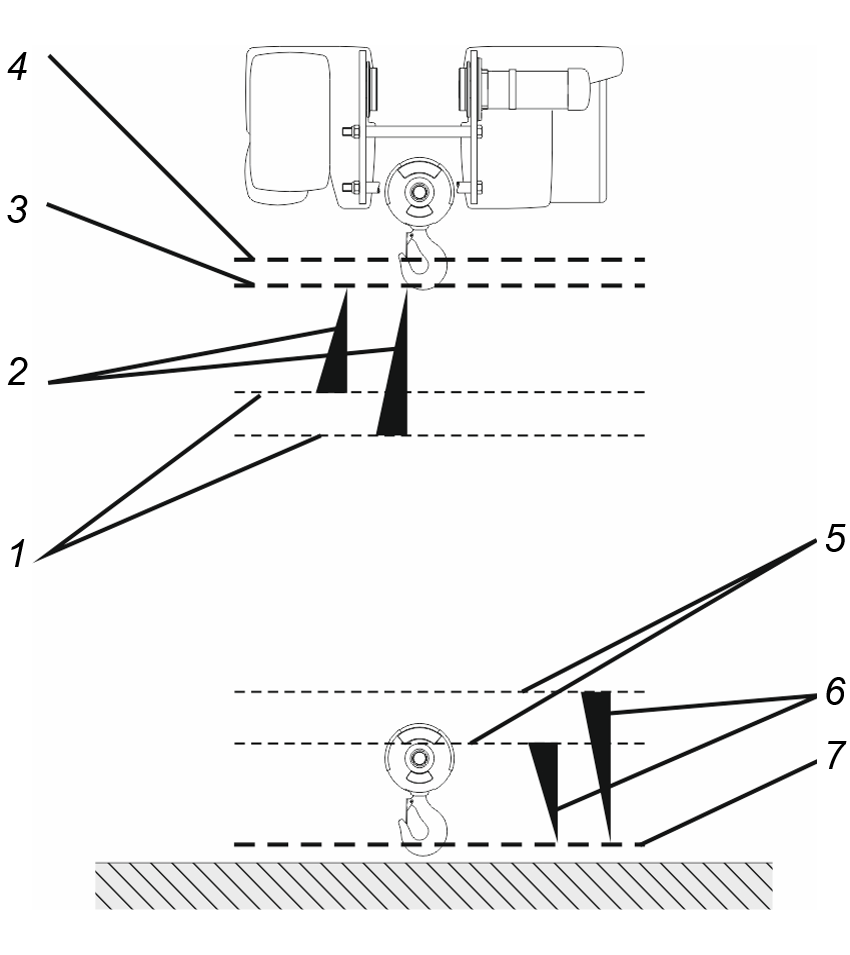
- 1 : Juste avant la position la plus haute du crochet, ABUControl engage la phase de freinage du motoréducteur du dispositif de levage. Chaque fois, ABUControl calcule individuellement sur quel point la phase de freinage commence, en fonction de la vitesse de levage actuelle. Si le crochet de levage monte rapidement, la phase de freinage commence plus tôt. Si le crochet de levage monte plus lentement, la phase de freinage commence plus tard.
Dans certains cas (par ex. dans le cas de traverses), il est possible d'utiliser un fin de course de levage spécial.
- 2 : Phase de freinage. La force/souplesse de la phase de freinage peut être réglée dans KranOS.
- 3 : Point de commutation du limiteur de course supérieur. Lorsqu'il est actionné, le crochet de levage s'arrête. Grâce au début individuel de la phase de freinage et à la force réglable de la phase de freinage, le crochet de levage ne se déplace plus qu'à une vitesse de levage lente juste avant d'atteindre la fin de course levage haut.
- 4 : Point de commutation de la fin de course levage de secours. Si celui-ci est actionné, ABUControl désactive l'ensemble du pont.
- 5 : Début de la phase de freinage, calculé chaque fois individuellement en fonction de la vitesse de levage actuelle.
- 6 : phase de freinage.
- 7 : Point de commutation de fin de course levage bas.
Le pronostic de l'état d'usure :
- Le pronostic de l'état d'usure d'ABUControl sert au calcul de l'état d'usure nécessitant le remplacement du câble. Il calcule l'usure du câble et aide l'examinateur à effectuer le contrôle régulier en indiquant les tronçons de câble présentant l'usure la plus importante.
- L'usure du câble du treuil à câble est principalement due aux flexions alternées. Il s'agit là du nombre de flexions qu'effectue un certain tronçon de câble au cours du temps sur les différentes poulies du moufle inférieur et de la traverse de la poulie de renvoi ainsi que sur le tambour à câble.
Outre le nombre de flexions alternées d'un tronçon de câble, le poids de la charge actuellement suspendue a également une influence importante sur l'apparition ou la non-apparition (lors d'une flexion alternée) de fils cassés dans le tronçon de câble actuellement fléchi.
- ABUControl calcule en cours de fonctionnement à quel endroit se trouve actuellement chaque tronçon de câble. Pour les tronçons de câble qui sont en train de passer sur une poulie ou de la quitter, la charge suspendue est prise en compte comme facteur et l'usure correspondante est mémorisée pour ce tronçon de câble (et ajoutée aux valeurs déjà mémorisées).
- Le calcul de l'état d'usure nécessitant le remplacement du câble ne remplace pas le contrôle régulier ni le contrôle du câble par le pontier au début des travaux. Il ne rallonge pas non plus les intervalles entre deux contrôles réguliers. Les dommages extérieurs (par ex. les dégâts mécaniques dus à des frottements du câble contre un objet) ne sont pas pris en compte.
Caractéristiques techniques
Raccordement électrique : |
|||
|---|---|---|---|
Tension nominale |
380 V |
400 V |
415 V |
Tension de service |
370 – 400 V |
375 – 420 V |
380 – 435 V |
Fréquence secteur |
50 Hz |
50 Hz |
50 Hz |
Tension de commande |
24 V CC |
24 V CC |
24 V CC |
Raccordement électrique : |
|||
|---|---|---|---|
Tension nominale |
440 V |
460 V |
480 V |
Tension de service |
425 – 460 V |
430 – 485 V |
445 – 505 V |
Fréquence secteur |
60 Hz |
60 Hz |
60 Hz |
Tension de commande |
24 V CC |
24 V CC |
24 V CC |
Conditions ambiantes pour le fonctionnement : |
|
|---|---|
Température ambiante |
de -5 °C à 40 °C |
Température ambiante (pour durée de mise en service réduite) |
de +40 °C à +65 °C |
Hauteur d'installation |
Jusqu'à 1000 m d'altitude |
Si la durée de mise en service et le nombre d'opérations sont réduits, ABUControl peut être utilisé également à une température ambiante comprise entre +40°C et +65°C.
Fonctionnement par des températures ambiantes plus élevées :
Durée de mise en service des mécanismes d'entraînement selon la plaque signalétique |
Durée de mise en service modifiée par des températures ambiantes de |
|---|---|
60 % |
30 % |
50 % |
25 % |
40 % |
20 % |
- Par des températures ambiantes de +40°C à +65°C, réduire la durée de mise en service conformément aux tableaux.
Fonctionnement à altitude plus élevée :
À altitude plus élevée, la pression atmosphérique est plus faible et le pont est alors moins bien refroidi.
- À altitude élevée, réduire la durée de mise en service.
Configurations d'ordinateur requises
Pour pouvoir travailler avec KranOS, un ordinateur (par ex. portable, tablette) est requis. Celui-ci doit présenter les caractéristiques suivantes :
- Adaptateur WiFi (pour établir une connexion sans fil avec ABUControl)
- Navigateur web usuel (pour afficher KranOS) supportant HTML 5 et JavaScript. Le mieux est d'utiliser le navigateur Google Chrome.
- L'adaptateur WiFi doit fournir le protocole Internet TCP/IP. L'adresse IP doit être prélevée automatiquement (DHCP doit être actif). Normalement, ces deux conditions sont remplies.
Éliminer les composants d'ABUControl
Pour éliminer les composants d'ABUControl :
- Démonter l'ensemble de la commande autant que possible.
- Observer les prescriptions locales pour l'élimination et le recyclage.
- Éliminer les pièces détachées dans le respect de l'environnement par tri sélectif des matériaux :
- Éliminer les composants électroniques en tant que déchets électroniques.
- Éliminer les câbles et les connecteurs enfichables en tant que déchets électroniques.
- Mettre les boîtiers en tôle d'acier à la ferraille.
- Apporter les boîtiers et pièces en plastique au recyclage.
S'inscrire et se connecter dans KranOS
Afin d'ouvrir une session KranOS pour modifier des réglages dans ABUControl, une connexion WiFi vers ABUControl doit être établie avec un ordinateur compatible (par ex. portable, tablette).
L'accès à KranOS (sauf affichage des données de fonctionnement) est protégé par un nom d'utilisateur et un mot de passe. Les différents utilisateurs possèdent différents niveaux d'utilisateur. Le nombre de réglages accessibles et modifiables augmente en fonction du niveau d'utilisateur.
Avec ABUControl, l'accès à KranOS comprend deux niveaux d'utilisateur.
- Le niveau d'utilisateur [1] est « CUSTOMER » (client) et comprend une autorisation de lecture. Il est ainsi possible d'accéder aux fonctions de diagnostic et d'affichage. Ce niveau d'utilisateur est donc surtout pertinent pour l'opérateur du pont.
- Le niveau d'utilisateur [2] est « SERVICE » et comprend l'autorisation pour les réglages du pont. Ce niveau d’utilisateur est donc pertinent pour les travaux de service ou l'entretien.
L'exploitant doit décider à quelles personnes ou à quel groupe de personnes les noms d'utilisateur (« CUSTOMER » (client) et « SERVICE » et les mots de passe associés sont divulgués.
Établir la connexion WiFi
Les images montrent une connexion WiFi sur un PC équipé de Windows 10. Pour d'autres systèmes d'exploitation, pour des tablettes ou pour des smartphones, la connexion Wifi est représentée de manière différente.
- Approcher l'ordinateur portable le plus possible du pont. L'installer par exemple directement sous le pont.
- Obtenir le n° de série du pont à connecter.
Le n° de série du pont est par exemple indiqué sur un autocollant sur la poutre principale.
- Si nécessaire : activer l'adaptateur WiFi sur l'ordinateur portable.
Réseau WiFi du pontChamp de saisie pour clé réseau
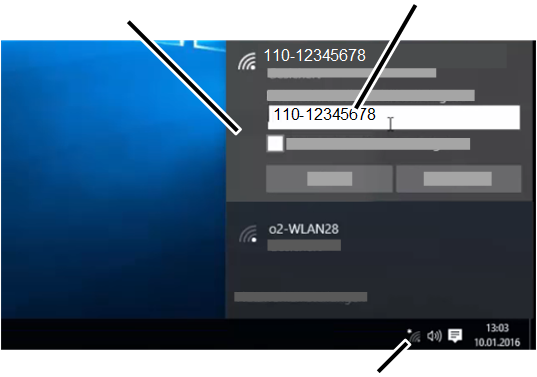
- Dans la barre d'outils en bas à droite, cliquer sur le symbole des réseaux WiFi disponibles.
- Dans la liste des réseaux WiFi disponibles, sélectionner le réseau portant le nom (SSID) correspondant au n° de série du pont, puis le connecter.
- Chaque pont possède un propre réseau WiFi.
- Le nom de réseau (SSID) est unique et identique au n° de série du pont.
- Pour la clé réseau, entrer à nouveau la même séquence de caractères (avec ou sans trait d'union et/ou espace, exactement comme pour le nom de réseau (SSID)).
- L'ordinateur portable se connecte au réseau WiFi d'ABUControl.
Ouvrir une session dans KranOS
Ligne d'adresse avec adresse IP pour l'accès à KranOS
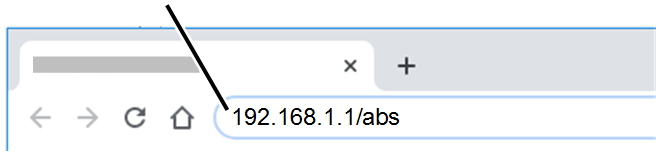
- Sur l'ordinateur, démarrer le navigateur.
- Dans la ligne d'adresse du navigateur, entrer l'adresse « 192.168.1.1/abs ».
Pour un deuxième pont fonctionnant en tandem : entrer « 192.168.1.2/abs ».
- Appuyer sur Entrée.
Bouton « Connexion »
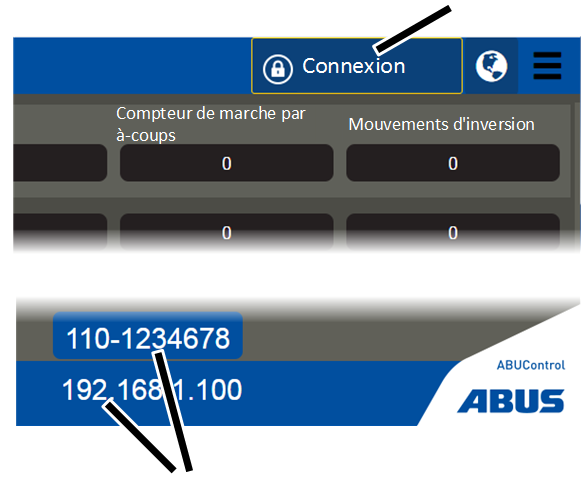
- La fenêtre « Données de fonctionnement » s'affiche.
Ici, les données de fonctionnement générales du pont peuvent être affichées. Voir « Lire les données de fonctionnement et la mémoire des états de sollicitation théorique ».
- L'adresse IP et le n° de série du pont sont affichés.
L'adresse affichée ici est l'adresse IP de l'automate programmable. Cette adresse IP n'est pas identique à l'adresse IP destinée à l'accès à KranOS dans le navigateur.
- Vérifier l'adresse IP et le n° de série du pont affichés et s'assurer que la connexion a été établie avec le pont adéquat.
En cas de doute, passer dans KranOS sur l'un des axes de mouvement du pont et vérifier si le mouvement correspondant s'affiche dans KranOS lorsqu'on appuie sur le bouton-poussoir. Voir « Afficher l'état des axes de mouvement du pont ».
- Cliquer sur le bouton « Connexion ».
Connexion à KranOS
Champ de saisie «Mot de passe »Champ de saisie « Utilisateur »
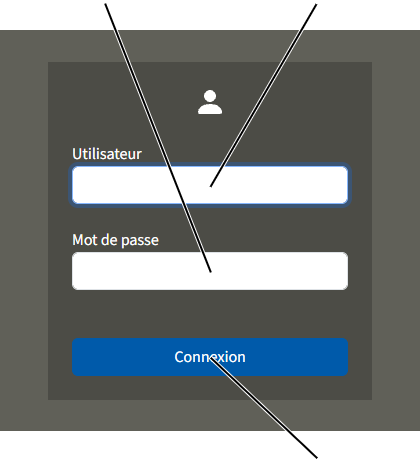
- La fenêtre « Connexion » de KranOS s'affiche.
- Utiliser des lettres majuscules et entrer le nom d'utilisateur :
- Nom d'utilisateur pour niveau d'utilisateur [1] : « CUSTOMER » (client)
- Nom d'utilisateur pour niveau d'utilisateur [2] : « SERVICE »
- Entrer le mot de passe :
- Mot de passe pour niveau d'utilisateur [1] : « CUSTOMER » (client) (mot de passe standard)
Le mot de passe standard pour l'utilisateur « CUSTOMER » (client) peut être changé si nécessaire après la connexion.
- Mot de passe pour niveau d'utilisateur [2] : « SERVICE » (mot de passe standard pour la première connexion)
Le mot de passe standard pour l'utilisateur « SERVICE » peut être changé si nécessaire. En outre, il doit être modifié après la première connexion. Voir « Changer le mot de passe KranOS ».
- Cliquer sur « Connexion ».
- L'écran d'accueil s'affiche.
Remarque :
Si aucune intervention n'a lieu dans KranOS durant 30 minutes, l'utilisateur est automatiquement déconnecté.
Il n'y a pas de connexion avec l'automate programmable :
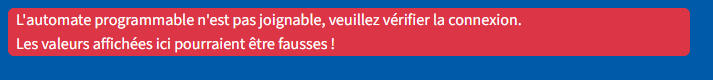
- En cas d'interruption de la connexion avec l'automate programmable, par exemple à cause d'un câble endommagé ou débranché, la connexion à KranOS n'est pas possible.
- Un avertissement « Automate programmable non accessible, veuillez vérifier la connexion. Les valeurs affichées ici peuvent être incorrectes. »
Connexion entre KranOS et automate programmable
La connexion de KranOS et de l'automate programmable est affichée dans l'écran d’accueil.
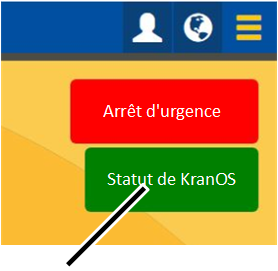
- La zone de texte « Statut de KranOS » indique l'état de la connexion entre KranOS et SPS :
- La zone de texte apparaît sur fond vert : la connexion est établie.
- La zone de texte apparaît sur fond rouge : la connexion est interrompue. KranOS peut être utilisé, mais il est possible que les valeurs affichées soient incorrectes.
Rétablir la connexion :
- Sur l'ordinateur, fermer le navigateur.
- Ouvrir à nouveau le navigateur.
- Se connecter à nouveau à KranOS. Voir « Ouvrir une session dans KranOS ».
Sur l'ordinateur, vider le cache du navigateur :
Dans le cache, le navigateur sauvegarde des données de sites Internet déjà visités. Cela permet normalement d'accélérer la consultation future de ces sites Internet. Avec KranOS, cela peut toutefois entraîner des problèmes d'affichage. Le cache doit donc être vidé.
- Dans le navigateur « Google Chrome » : appuyer sur Ctrl + Maj + Suppr.
- Le cache est vidé et la connexion est à nouveau établie lors de la prochaine ouverture de session sur KranOS.
Utiliser KranOS
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « SERVICE » (niveau d'utilisateur [2]) ou « CUSTOMER » (niveau d'utilisateur [1]) doit être connecté.
- Se connecter à KranOS avec l'utilisateur « CUSTOMER » (client) (niveau d'utilisateur [1]) ou « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
Afficher dans KranOS
Après la connexion :
Bouton « Retour »Menu « Utilisateur »
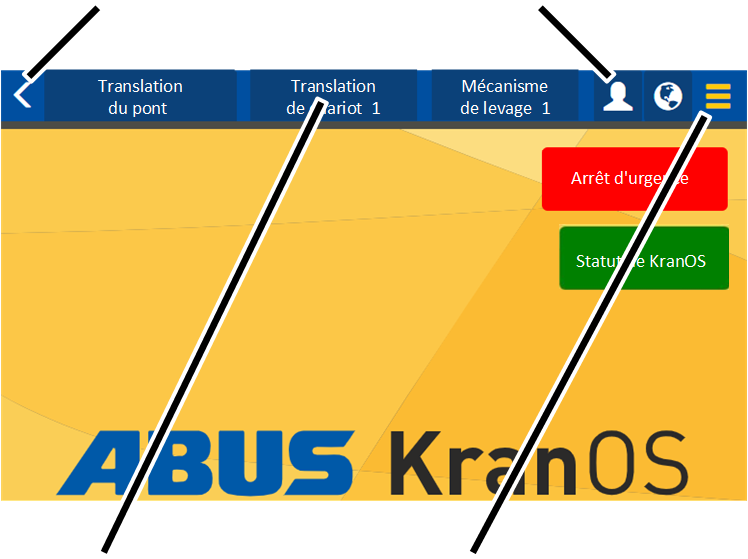
- Menu principal :
Ici, la fenêtre correspondante peut être sélectionnée pour chaque axe de mouvement du pont (translation du pont, translation du chariot de direction, mécanisme de levage). Le système affiche uniquement les axes de mouvement du pont qui sont en effet disponibles pour le pont en question.
- Menu « Réglages » (trois barres horizontales) :
Trois barres jaunes : il apparaît ici un menu contenant des options de menu qui correspondent à la fenêtre actuelle.
Trois barres noires : aucune option de menu n'est disponible pour la fenêtre actuelle.
- Bouton « Retour » (flèche jaune) :
Ce bouton permet de retourner à la fenêtre précédente.
- Menu « Utilisateur » (figure blanche) :
Ce bouton affiche un menu offrant des options de menu concernant l'utilisateur connecté :
Modifier le mot de passe : voir « Changer le mot de passe KranOS ».
Se déconnecter : voir « Se déconnecter de KranOS ».
Dans une des fenêtres :
Zone de texte et champ de saisieBouton (sur fond bleu)
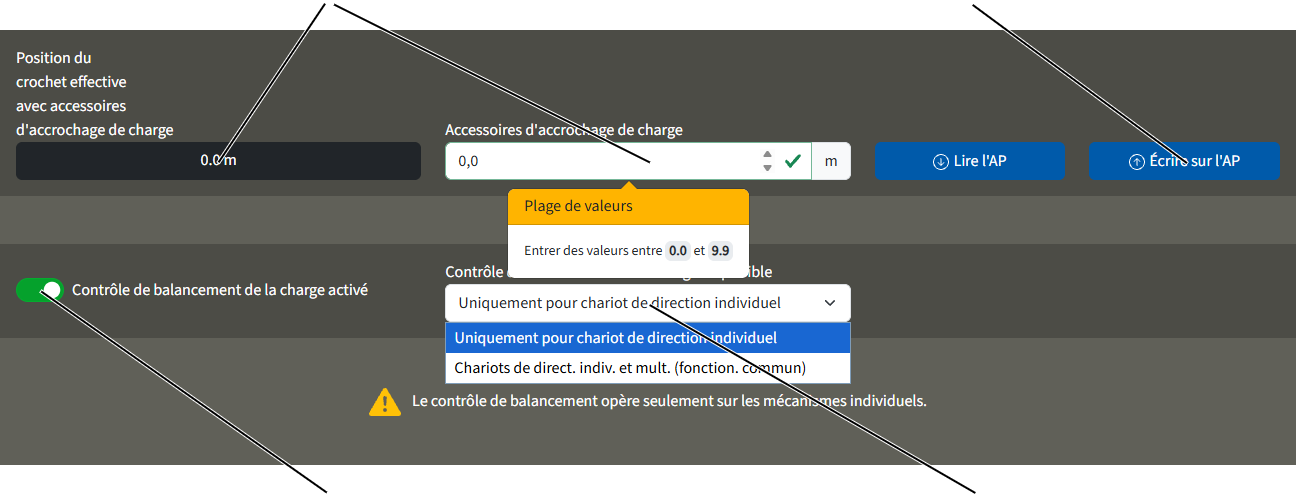
- Champ de sélection (sur fond blanc) : l'utilisateur peut choisir une valeur prédéfinie dans une liste. Voir « Sélectionner une valeur ».
- Champ de saisie (sur fond blanc) : l'utilisateur peut entrer des valeurs. Voir « Entrer une valeur ».
- Zone de texte (sur fond foncé) : Des valeurs sont affichées. Elles ne peuvent pas être modifiées.
- Bouton (sur fond bleu) : l'utilisateur peut cliquer sur les boutons. Ils affichent une autre fenêtre ou exécutent des actions.
Menu principal (axes de mouvement du pont)
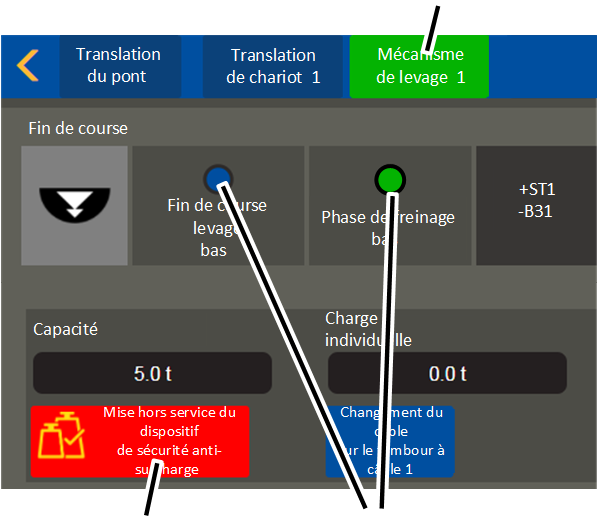
- Menu principal (axes de mouvement du pont) (sur fond bleu ou vert).
- Signaux de commande (bleu ou vert) :
Borne ou appareil sur fond vert : tension présente ou le limiteur de mouvement n'est pas engagé.
Borne ou appareil sur fond bleu : tension absente ou le limiteur de mouvement est engagé.
- Bouton (sur fond rouge) : les boutons de fonctions de sécurité (par ex. Mise hors service du dispositif de sécurité anti-surcharge) apparaissent sur fond rouge dès qu'ils sont en marche (activés).
Afficher et quitter des options de menu
Afficher des menu et options de menu :
Option de menu pour axe de mouvement du pont « Translation du pont »
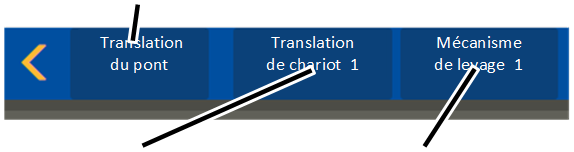
- Dans le menu principal, cliquer sur l'option de menu de l'axe de mouvement du pont souhaité.
Le système affiche uniquement les options de menu des axes de mouvement du pont qui sont en effet disponibles pour le pont en question (par exemple chariot de direction 2).
Option de menu sélectionnée (axe de mouvement du pont)Menu « Réglages »
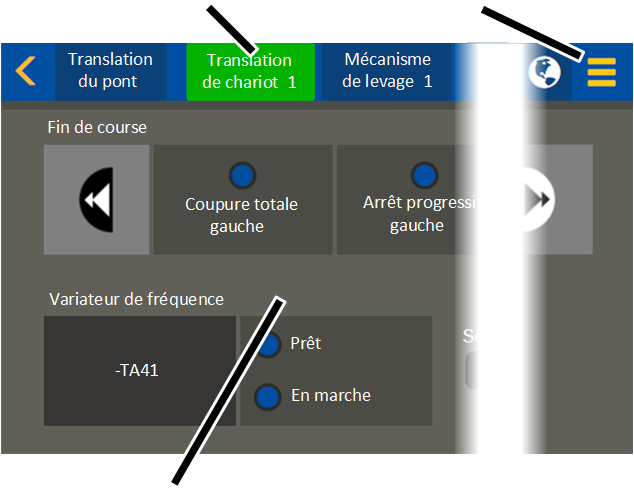
- L'option de menu sélectionnée (axe de mouvement du pont) apparaît sur fond vert.
- Dans la zone d'affichage, les contenus correspondants sont affichés.
- S'il y a d'autres options de menu liées à l'option de menu sélectionnée (axe de mouvement du pont) : le menu « Réglages » est jaune.
Passer à un autre menu :
Autres options de menu (axes de mouvement du pont)
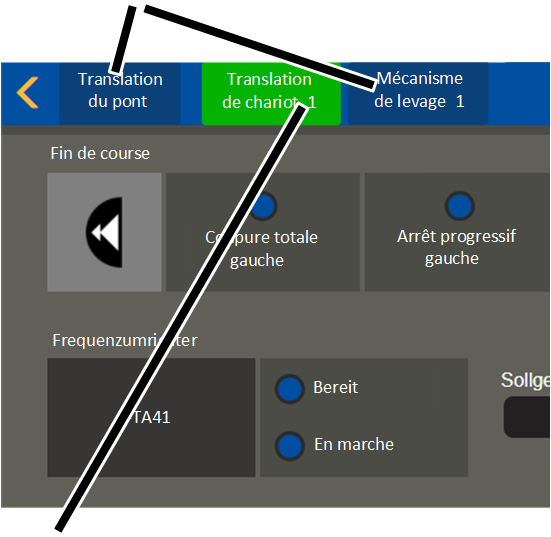
- Cliquer sur une des autres options de menu (axes de mouvement du pont) dans le menu principal.
- La nouvelle option de menu (axe de mouvement du pont) sélectionnée apparaît sur fond vert.
- Dans la zone d'affichage, les contenus correspondants sont affichés.
Menu principal comme champ de sélection
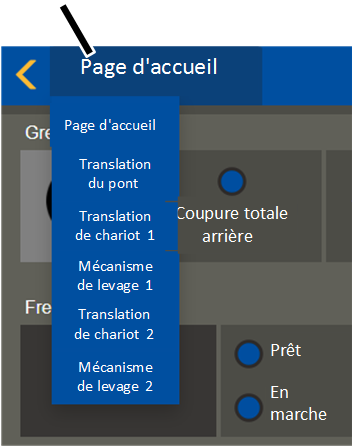
- Sur les écrans de petite taille (par ex. dans le cas d'une petite tablette), le menu principal des axes de mouvement du pont apparaît sous forme de champ de sélection.
- Cliquer sur bouton « Page d'accueil ».
Si un autre axe de mouvement du pont est appelé à la place de la page d'accueil, celui-ci s'affiche sur le bouton.
- Le menu principal contenant les axes de mouvement du pont apparaît sur l'écran.
- Cliquer sur l'option de menu de l'axe de mouvement du pont souhaité.
Afficher les réglages :
Menu « Réglages »
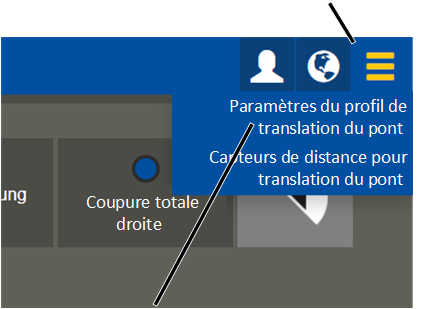
- Cliquer sur le menu « Réglages ».
- Un menu contenant des options de menu adaptées à la fenêtre actuelle s'affiche.
Retour au menu précédent :
- Cliquer sur le bouton « Retour ».
- KranOS passe à l'option de menu précédente.
Retour à l'écran d'accueil :
- Selon la fenêtre affichée : cliquer une ou plusieurs fois sur le bouton « Retour ».
- L'écran d'accueil s'affiche.
Entrer une valeur
Pour certaines fonctions, des valeurs peuvent être entrées.
Dans la fenêtre, un champ de saisie sur fond blanc est affiché.
Champ de saisie avec encadré jaune et coche verteChamp de saisie avec encadré jaune et point d'exclamation rouge
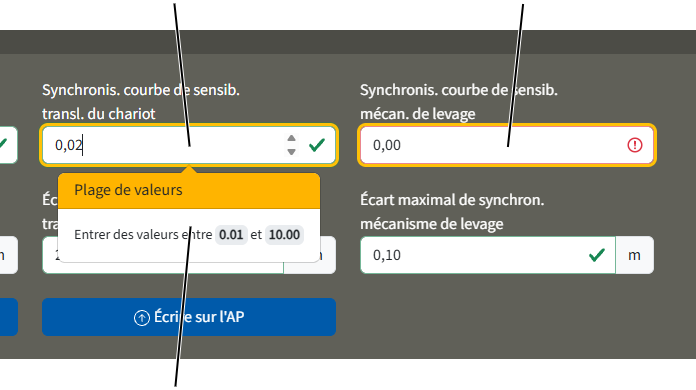
- Cliquer sur le champ de saisie.
- Des boutons fléchés permettant de modifier les valeurs apparaissent.
- Sous le champ de saisie, le cas échéant, la plage de valeurs apparaît avec la valeur minimale et la valeur maximale autorisées.
- Saisir la valeur souhaitée sur le clavier ou augmenter ou réduire la valeur avec les boutons fléchés.
- Si la nouvelle valeur se trouve dans la plage de valeurs autorisée, une coche verte apparaît à côté du champ de saisie.
- Si la nouvelle valeur se trouve en dehors de la plage de valeurs autorisée, une croix rouge apparaît à côté du champ de saisie. De plus, le champ de saisie apparaît sur fond rouge.
- Un cadre jaune apparaît autour du champ de saisie lorsque la valeur a été modifiée.
La valeur n'est pas encore sauvegardée dans ABUControl. Voir « Sauvegarder des valeurs dans ABUControl ».
Sélectionner une valeur
Pour certaines fonctions, des valeurs (par exemple différents réglages) peuvent être choisies dans un champ de sélection.
Champ de sélection
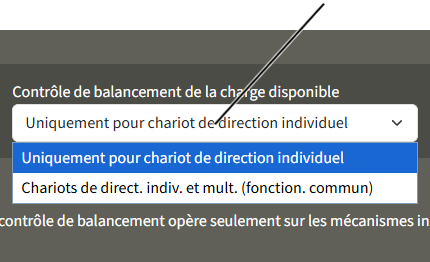
- Dans la zone d'affichage, un champ de sélection avec une petite flèche vers le bas apparaît.
- Dans le champ de sélection, la valeur actuelle sélectionnée est affichée.
- Cliquer sur le champ de sélection.
- Sous le champ de sélection, les valeurs possibles sont affichées.
- Cliquer sur la valeur souhaitée.
- Le champ de sélection est rétréci et la nouvelle valeur est reprise.
- Un cadre jaune apparaît autour du champ de saisie lorsque la valeur a été modifiée.
La valeur n'est pas encore sauvegardée dans ABUControl. Voir « Sauvegarder des valeurs dans ABUControl ».
Sauvegarder des valeurs dans ABUControl
Après avoir entré ou sélectionné une ou plusieurs valeurs dans une fenêtre, les valeurs doivent être transmises dans ABUControl.
Chaque fois qu'une fenêtre est ouverte, les valeurs actuelles réglées sont prélevées de ABUControl et affichées. Si des valeurs sont entrées ou sélectionnées mais pas sauvegardées, les valeurs initiales sauvegardées dans ABUControl seront affichées à la prochaine ouverture de la fenêtre.
Après avoir entré ou sélectionné de nouvelles valeurs :
Champ de saisie
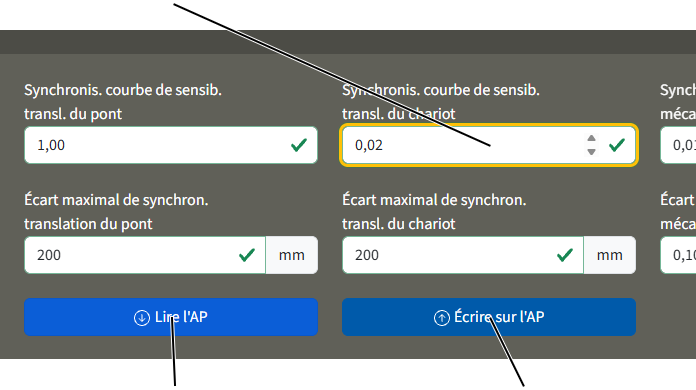
- Un cadre jaune apparaît autour du champ de saisie ou du champ de sélection lorsque la valeur a été modifiée.
Modifier d'autres valeurs :
- Appuyer sur la touche TAB pour passer au champ de saisie ou de sélection suivant.
Vous pouvez ensuite y modifier d'autres valeurs comme décrit ci-dessus.
- Les nouvelles valeurs ne sont pas encore enregistrées.
Enregistrer une valeur ou toutes les valeurs :
- Appuyer sur ENTRÉE.
ou
Cliquer sur le bouton « Écrire sur l'AP ».
- Le message « Traitement... » apparaît.
- Une coche verte apparaît au centre de l'écran :
- Les nouvelles valeurs sont sauvegardées dans ABUControl.
Dans certaines fenêtres, plusieurs boutons « Lire l'AP » et « Écrire sur l'AP » sont disponibles. Les boutons sont alors valables pour la zone colorée (par différents niveaux de gris).
Si les valeurs ne doivent pas être sauvegardées :
- Cliquer sur le bouton « Lire l'AP ».
- Les valeurs initiales sauvegardées dans ABUControl sont à nouveau affichées.
Si une ou plusieurs valeurs enregistrées sont invalides :
- Si la nouvelle valeur se trouve en dehors de la plage de valeurs autorisée, une croix rouge apparaît à côté du champ de saisie. De plus, le champ de saisie apparaît sur fond rouge.
- Un message d'erreur apparaît.
L'apparence du message dépend du navigateur utilisé.
- Tant qu'une valeur est invalide, il est impossible d'enregistrer l'ensemble des valeurs qui se trouvent sur la page actuelle.
Lorsque vous essayez d'enregistrer, une croix rouge apparaît au centre de l'écran :
- Une erreur s’est produite lors de l’enregistrement des valeurs.
- Charger à nouveau la page actuelle.
- Entrer à nouveau les valeurs souhaitées.
- Cliquer sur le bouton « Écrire sur l'AP ».
- Si le problème réapparaît, établir à nouveau la connexion entre KranOS et l'automate programmable. Voir « Connexion entre KranOS et automate programmable ».
Se déconnecter de KranOS
Si aucune intervention n'a lieu dans KranOS durant 30 minutes, l'utilisateur est automatiquement déconnecté.
Pour se déconnecter manuellement :
Menu « Utilisateur »Option de menu « Déconnexion »
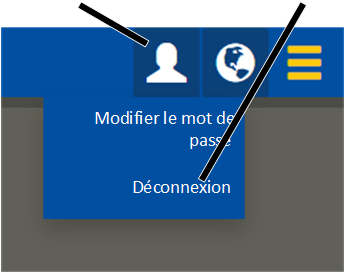
- Cliquer sur le menu « Utilisateur ».
- Le menu s'affiche.
- Cliquer sur l'option de menu « Déconnexion ».
- L'utilisateur est déconnecté.
- La fenêtre « Données de fonctionnement » s'affiche.
Changer le mot de passe KranOS
Le mot de passe standard « SERVICE » pour l'utilisateur « SERVICE » (niveau d'utilisateur [2]) peut être changé si nécessaire, en outre il doit être modifié après la première connexion. Le mot de passe standard « CUSTOMER » (client) pour l'utilisateur « CUSTOMER » (client) (niveau d'utilisateur [1]) peut être changé si nécessaire.
Le nouveau mot de passe doit être conservé en sécurité par l'exploitant (par ex. dans le carnet de service dans le coffret électrique du pont ou du chariot de direction) et n'être transmis qu'au groupe de personnes concernées.
Aperçu : navigation dans KranOS |
|---|
Utilisateur « CUSTOMER » (client) ou « SERVICE » à « Utilisateur » à « Modifier le mot de passe » |
- Se connecter à KranOS avec l'utilisateur « CUSTOMER » (client) (niveau d'utilisateur [1]) ou « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Cliquer sur le menu « Utilisateur ».
- Le menu s'affiche.
- Cliquer sur l'option de menu « Modifier le mot de passe ».
Champ de saisie « Nouveau mot de passe »Champ de saisie « Ancien mot de passe »
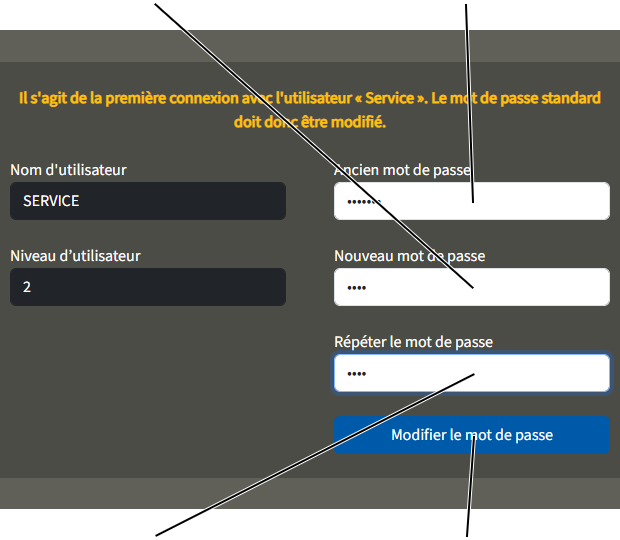
- La fenêtre « Modifier le mot de passe » s'affiche.
- Dans le champ de saisie « Ancien mot de passe », entrer le mot de passe existant.
- Dans le champ de saisie « Nouveau mot de passe », entrer le nouveau mot de passe.
- Dans le champ de saisie « Répéter le mot de passe », entrer à nouveau le nouveau mot de passe afin de le confirmer.
- Cliquer sur le bouton « Modifier le mot de passe ».
- Le mot de passe est changé.
Remarque :
Enregistrer le mot de passe modifié dans un endroit approprié (par ex. dans le carnet de service dans le coffret électrique du pont ou du chariot de direction). Le mot de passe standard « SERVICE » n'est plus valable après le changement. Si le nouveau mot de passe est oublié, il peut être réinitialisé par le service après-vente ABUS. Voir « Service après-vente ABUS ».
Remarque :
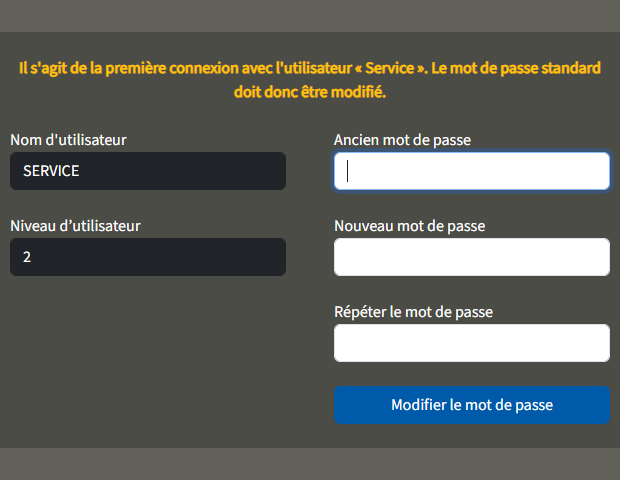
Lors de la première connexion avec l'utilisateur « SERVICE », la fenêtre « Modifier le mot de passe » s'affiche automatiquement avec une mention supplémentaire indiquant que le mot de passe doit être modifié.
Il n'est plus possible d'accéder à KranOS tant que le mot de passe n'a pa été modifié.
Réglage de la langue
KranOS et les messages qui apparaissent sur l'afficheur LED à matrice de points s'affichent par défaut en allemand. Lors de la connexion à KranOS, il est possible de changer de langue.
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « CUSTOMER » (client) (niveau d'utilisateur [1]) ou « SERVICE » (niveau d'utilisateur [2]) peut être connecté. Cependant, l'accès est également possible sans connexion (niveau d'utilisateur [0]).
Réglage de la langue
- Cliquer sur le bouton « Langue » (globe).
- Une liste des langues disponibles apparaît.
- Sélectionner la langue souhaitée.
- KranOS et les messages qui apparaissent sur l'afficheur LED à matrice de points passent à la langue sélectionnée.
Aperçu général des menus
Option de menu |
Option de menu |
Option de menu |
Fonctions |
Niveau d'utilisateur |
Voir |
|
|---|---|---|---|---|---|---|
Après la connexion |
« Données de fonctionnement » |
Lire les données de fonctionnement |
Sans |
« Lire les données de fonctionnement et la mémoire des états de sollicitation théorique ». |
||
Lire la mémoire des états de sollicitation théorique |
Sans |
|||||
Lire l'adresse IP du pont |
Sans |
|||||
« Connexion » |
Connexion à KranOS avec un utilisateur |
Sans |
||||
Écran d'accueil |
« Données de fonctionnement » |
Lire les données de fonctionnement |
Client [1] Service [2] |
« Lire les données de fonctionnement et la mémoire des états de sollicitation théorique ». |
||
Lire la mémoire des états de sollicitation théorique |
Client [1] Service [2] |
|||||
« Diagnostic AP » |
Afficher les informations de version |
Client [1] Service [2] |
« Afficher le diagnostic de l'automate programmable avec informations de version ». |
|||
Afficher le fichier-journal |
Client [1] Service [2] |
|||||
Redémarrer le pont |
Service [2] |
« Redémarrer le pont ». |
||||
« Diagnostic bus » |
Afficher le diagnostic du réseau de bus |
Client [1] Service [2] |
||||
« Diagnostic AP supplémen-taire » |
Afficher les erreurs et états d'enclenchement de l'AP supplémentaire |
Client [1] Service [2] |
||||
Régler le numéro des modes de fonctionnement |
Service [2] |
|||||
« Diagnostic séquences d'AP » |
Afficher le déroulement des séquences de l'automate programmable |
Client [1] Service [2] |
« Afficher le diagnostic des séquences d'automate programmable ». |
|||
« Définir le temps de l'AP » |
Régler la date et l'heure de l'automate programmable |
Service [2] |
||||
« Carte SD de l'AP » |
Sauvegarde de données, restauration |
Service [2] |
« Insérer ou retirer la carte SD dans l'automate programmable ». |
|||
« Profil de mouvement » |
Sélectionner un profil de mouvement |
Service [2] |
||||
Régler la commande individuelle |
Client [1] Service [2] |
« Régler la commande individuelle pour émetteur ABURemote ». |
||||
Option de menu |
Option de menu |
Option de menu |
Fonctions |
Niveau d'utilisateur |
Voir |
|---|---|---|---|---|---|
Régler la synchronisation |
Service [2] |
||||
Régler les paramètres pour la conduite par le crochet et centrage du crochet |
Service [2] |
Régler les es assistances crochet (conduite par le crochet et centrage du crochet) |
|||
Orientation du clinomètre |
Service [2] |
||||
Rétablir le réglage d'usine du variateur de fréquence et mesurer à nouveau le moteur de levage |
Service [2] |
« Réinitialiser le variateur de fréquence et mesurer à nouveau le moteur de levage ». |
|||
Reparamétrer le variateur de fréquence |
Service [2] |
||||
Contourner les fins de course translation et fins de course levage |
Service [2] |
« Contourner temporairement les fins de course translation et fins de course levage ». |
|||
Inverser le sens de translation du chariot et le sens de translation du pont |
Service [2] |
« Inverser le sens de marche du pont et du chariot de direction ». |
|||
Commande de profil du bâtiment (via le profil de translation du pont) |
Créer un nouvel obstacle, programmer, copier, éditer et supprimer |
Service [2] |
|||
Sélectionner et afficher l'obstacle |
Client [1] Service [2] |
||||
« Points de commutation dépendants de la charge » |
Régler les points de commutation dépendant de la charge |
Service [2] |
« Régler les points de commutation dépendant de la charge ». |
||
Régler le dispositif anti-mou de câble |
Service [2] |
||||
Commande de positionnement |
Editer les positions de la commande de positionnement linéaire. |
Service [2] |
|||
Définir les préréglages de tolérance pour la commande de positionnement |
Service [2] |
||||
Calculer la longueur du chemin de roulement |
Service [2] |
Option de menu |
Option de menu |
Option de menu |
Fonctions |
Niveau d'utilisateur |
Voir |
|---|---|---|---|---|---|
Axe de mouvement du pont « Translation du pont » |
Afficher les positions actuelles des fins de course |
Client [1] Service [2] |
|||
Afficher l'état de variateur de fréquence |
Client [1] Service [2] |
||||
Afficher les positions de commutateur du profil du bâtiment |
Client [1] Service [2] |
||||
Afficher le statut du maintien à distance de ponts et du maintien à distance de ponts en fonction de la charge |
Client [1] Service [2] |
||||
« Paramètres du profil de translation du pont » |
Régler les vitesses |
Service [2] |
|||
Régler le temps de freinage et le temps d'accélération |
Service [2] |
||||
Régler la vitesse de texte de l'affichage de la charge |
Service [2]] |
||||
Régler la charge partielle |
Service [2] |
||||
Régler le sens de rotation des interrupteurs à levier en croix pour le profil du bâtiment |
Service [2] | ||||
« Capteurs de distance pour translation du pont » |
Activer le mode d'apprentissage de coupure totale |
Service [2] |
« Monter, régler et effectuer l'apprentissage du capteur de distance ». |
||
Activer le mode d'apprentissage d'arrêt progressif |
Service [2] |
||||
Régler la longueur de la poutre principale et du chemin de roulement |
Service [2] |
||||
Axe de mouvement du pont « Translation de chariot » |
Afficher les positions actuelles des fins de course |
Client [1] Service [2] |
|||
Afficher l'état de variateur de fréquence |
Client [1] Service [2] |
||||
Afficher le statut du maintien à distance de ponts et du maintien à distance de ponts en fonction de la charge |
Client [1] Service [2] |
||||
Translation du pont AP de sécurité |
Afficher les erreurs et états d'enclenchement de l'automate programmable de sécurité |
Client [1] Service [2] |
|||
Mode de contrôle Arrêt sûr (STO) |
Service [2] |
||||
Afficher les positions de commutateur du profil du bâtiment |
Client [1] Service [2] |
Option de menu |
Option de menu |
Option de menu |
Fonctions |
Niveau d'utilisateur |
Voir |
|---|---|---|---|---|---|
« Paramètres du profil de translation du chariot de direction » |
Régler les vitesses |
Service [2] |
|||
Régler le temps de freinage et le temps d'accélération |
Service [2] |
||||
Régler la vitesse de texte de l'affichage de la charge |
Service [2] |
||||
Régler le sens de rotation des interrupteurs à levier en croix pour le profil du bâtiment |
Service [2] |
||||
« Capteurs de distance pour translation de chariot » |
Activer le mode d'apprentissage de coupure totale |
Service [2] |
« Monter, régler et effectuer l'apprentissage du capteur de distance ». |
||
Activer le mode d'apprentissage d'arrêt progressif |
Service [2] |
||||
Axe de mouvement du pont « Mécanisme de levage » |
Afficher les positions actuelles des fins de course |
Client [1] Service [2] |
|||
Afficher l'état de variateur de fréquence |
Client [1] Service [2] |
||||
Affichage de la charge |
Client [1] Service [2]] |
||||
Activer le contournement de surcharge |
Service [2] |
||||
Activer le changement du câble |
Service [2]] |
« Remplacer le câble ». |
|||
« Codeur absolu » |
Régler l'adresse d'équipement |
Service [2] |
Référencer le codeur absolu |
Service [2] |
||||
|---|---|---|---|---|---|
Réinitialiser l'erreur |
Service [2] |
||||
« Paramètres du profil de levage » |
Régler les vitesses |
Service [2] |
|||
Régler le temps de freinage et le temps d'accélération |
Service [2] |
||||
Régler le système de mesure de charge |
Service [2] |
||||
Afficher la longueur du câble |
Service [2] |
||||
Régler la mesure du moteur de levage |
Service [2] |
Option de menu |
Option de menu |
Option de menu |
Fonctions |
Niveau d'utilisateur |
Voir |
|---|---|---|---|---|---|
Vitesse de déplacement max. pour la translation de pont et la translation de chariot avec conduite par le crochet et centrage du crochet |
Service [2] |
« Régler les es assistances crochet (conduite par le crochet et centrage du crochet) ». |
|||
Régler la déviation max. pour la translation de pont et la translation de chariot avec sécurité de traction oblique |
Service [2] |
||||
« Paramètre de contrôle de balancement de la charge » |
Régler les accessoires d'accrochage de charge |
Client [1] Service [2] |
« Activer et désactiver le contrôle de balancement de la charge ». |
||
Afficher la longueur du câble |
Service [2] |
||||
Activation et désactivation du contrôle de balancement de la charge |
Service [2] |
||||
Régler la disponibilité du contrôle de balancement de la charge pour plusieurs chariots de direction |
Service [2] |
« Autoriser le contrôle de balancement de la charge pour plusieurs chariots de direction ». |
|||
« Paramètres du clinomètre à câble » |
Calibrer le clinomètre |
Service [2] |
|||
« Paramètres de l'état d'usure nécessitant le remplacement » |
Consulter les paramètres pour le calcul de l'état d'usure nécessitant le remplacement |
Client [1] Service [2] |
|||
« Étalonnage du mécanisme de levage » |
Étalonner le système de mesure de charge |
Service [2] |
« Étalonner le système de mesure de charge avec une charge d'essai soulevée ». |
||
Étalonner fondamentalement le capteur de charge |
Service [2] |
||||
Régler le fin de course levage |
Service [2] |
« Modifier temporairement la position de freinage du motoréducteur du dispositif de levage » |
|||
Régler la mémoire des états de sollicitation théorique |
Service [2] |
« Entrer la valeur de départ pour la mémoire des états de sollicitation théorique ». |
|||
« Usure de l'état d'usure nécessitant le remplacement » |
Afficher les données d'usure des différents tronçons de câble |
Client [1] Service [2] |
« Contrôler le câble à l'aide du pronostic de l'état d'usure ». |
||
Menu « Utilisateur » |
« Modifier le mot de passe » |
Modifier le mot de passe |
Client [1] Service [2] |
||
« Déconnexion » |
Déconnecter l'utilisateur |
Client [1] Service [2] |
|||
Menu « Langue » |
Réglage de la langue |
Sans |
« Réglage de la langue ». |
Montage et raccordement
S'adresse à chaque personne travaillant sur le pont avant son utilisation.
L'exploitant du pont est responsable de la sélection et de la qualification correcte du personnel de mise en service.
Exemples de personnes qualifiées :
- Personnes possédant de larges connaissances acquises dans le cadre d'une formation professionnelle dans le domaine du génie mécanique et électrique des ponts.
- Personnes disposant d'une expérience suffisante en matière d'utilisation, de montage et de maintenance des ponts.
- Personnes disposant d'une connaissance approfondie des règles techniques ainsi que des directives et consignes de sécurité en vigueur dans le pays concerné.
- Personnes suivant régulièrement les cours de formation dispensés par ABUS.
ABUS décline toute responsabilité en cas de dommages dus à des mises en service inadéquates et à leur réalisation par des personnes non qualifiées.
ABUS recommande de confier la mise en service aux équipes de montage ABUS.
Monter la ligne de contact avec le système de codeur absolu
Uniquement avec commande de positionnement
Pour la commande de positionnement et la commande de profil du bâtiment via la position du pont, un système de codeur absolu est utilisé pour mesurer la position absolue du pont le long du chemin de roulement. Le système de codeur absolu utilisé est composé de capteurs de distance laser ou du système de ligne de contact APOS. Avec le système de ligne de contact APOS, une bande de code est insérée dans le profil de la ligne de contact et est balayée par une tête de lecture, ce qui permet de déterminer la position du pont.
Le montage du système de ligne de contact APOS est décrit dans un manuel du produit séparé. La section suivante explique les remarques complémentaires importantes ainsi que les étapes de montage spécifiques d'ABUS, qui différent du manuel de montage du fabricant du système de ligne de contact APOS.
Remarques générales :
- La longueur de fabrication de la bande de code est de 260 m. Des sections spécialement adaptées au système de ponts commandé sont séparées. La valeur de comptage initiale de la bande de code peut donc être nettement supérieure à 0.
- La bande de code et le profil de fixation sont livrés avec une surlongueur d'environ 1 m.
- Une fois la bande de code montée, il n'est plus possible de remplacer les éléments de rails individuels. Il n'est plus non plus possible d'ouvrir la ligne de contact sur le trajet pour remplacer un preneur de courant ou le chariot de la tête de lecture.
- La bande de code est fortement magnétique et doit être protégée contre les salissures avant et pendant le montage (surtout par la poussière de métaux, les copeaux, etc.).
Remarques pour le montage :
- Lors de l'insertion de la bande de code dans la ligne de contact, le sens de décompte du système de ligne de contact est important. Le sens de décompte doit être croissant vers l'avant dans le sens de marche du pont !
La position de la bande de code est indiquée dans le manuel du produit séparé et dans le plan d'installation du fabricant dans le conduit sous la terre (PE). Cela n'est néanmoins pas toujours le cas. Etant donné que la tête de lecture peut uniquement être monté dans un sens sur le chariot de tête de lecture, la bande de code doit à la place être insérée si possible dans le conduit contre la terre.
- Lors de la fixation du point fixe de la ligne de contact, la bande de code peut être endommagée. Lors du vissage des vis autoforeuses, veiller à ce qu'elles soient vissées bien droites dans le rail profilé.
- La tête de lecture est insérée à l'extrémité de l'installation. En cas de ponts multiples sur le même chemin de roulement, il faut veiller à respecter l'ordre des preneurs de courant.
- Les extrémités des lignes de contact sont composées d'éléments de 150 mm de longueur sans rails de cuivre avec un capuchon fixe. L'élément est maintenu uniquement par le couvre-joint et pas en plus par les rails de cuivre. Si nécessaire, une suspension supplémentaire doit être installée ici.
- La tige d'entraînement à tête articulée M10 du chariot de tête de lecture est fixée au tube carré du pont par une équerre de fixation. Une douille d'écartement garantit le mouvement de la tête articulée. La tige d'entraînement doit donc être alignée avec la ligne de contact et la tête de lecture.
- Les alimentations en ligne sont adaptées au système de ligne de contact en sortie d'usine. Pour cela, le couvre-joint comporte un évidement au niveau de la bande de code et est doté de nouvelles pièces en plastique. Si la bande de code a cependant été placée contre la terre, une alimentation en ligne spéciale doit être utilisée. Comme alternative, il est possible de transformer l'alimentation en ligne sur place. Pour cela, il faut retirer le couvre-joint et dévisser les 4 vis de la partie inférieure. Tourner ensuite la partie inférieure à 180 degrés et la remonter. Remarque : le point d'alimentation tourne alors également (raccord vissé).
- La tête de lecture est dotée d'une interface SSI (interface synchronisée en série). Le connecteur enfichable M12 à 8 pôles est connecté avec un câble d'adaptateur (M12 sur connecteur enfichable de circuits imprimés) avec le coupleur de bus de terrain avec la commande.
Raccorder un pont avec ABUControl
Raccorder le pont au réseau
- Établir la ligne d'alimentation secteur conformément à EN 60204.
- Prévoir un raccordement fixe conformément à DIN EN 50178, le courant de fuite étant supérieur à 3,5 mA.
Sélectionner un disjoncteur différentiel
Si un disjoncteur différentiel doit être utilisé :
- Mettre en place un disjoncteur différentiel de type B.
Celui est compatible avec l'utilisation de variateurs de fréquence et reconnaît les courants de défaut dans différentes plages de fréquence. Cela permet une protection également en cas de fonctionnement avec variateurs de fréquence.
Monter et démonter la boîte de raccordement
Sur les ponts à sommier court, les câbles et la boîte de raccordement se situent au niveau de la commande de pont, devant les vis à haute résistance. Dans ce cas, les boîtes de raccordement doivent être desserrées pour pouvoir serrer ou desserrer les vis à haute résistance.
Desserrer la boîte de raccordement
boîte de raccordement
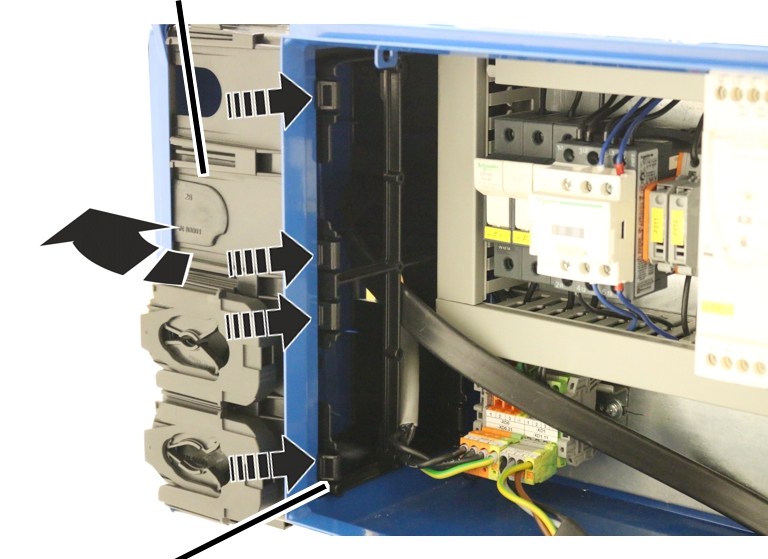
- Ouvrir le couvercle de la commande de pont.
- Pousser les quatre clips avant de la boîte de raccordement vers l'intérieur.
- Basculer la boîte de raccordement vers l'arrière (en direction du côté arrière du coffret électrique).
- La boîte de raccordement se détache du coffret électrique.
- Extraire la boîte de raccordement vers l'avant.
- La boîte de raccordement peut pendre librement avec les câbles de la commande de pont jusqu'à ce que les vis à haute résistance soient serrées.
Fixer la boîte de raccordement
boîte de raccordement
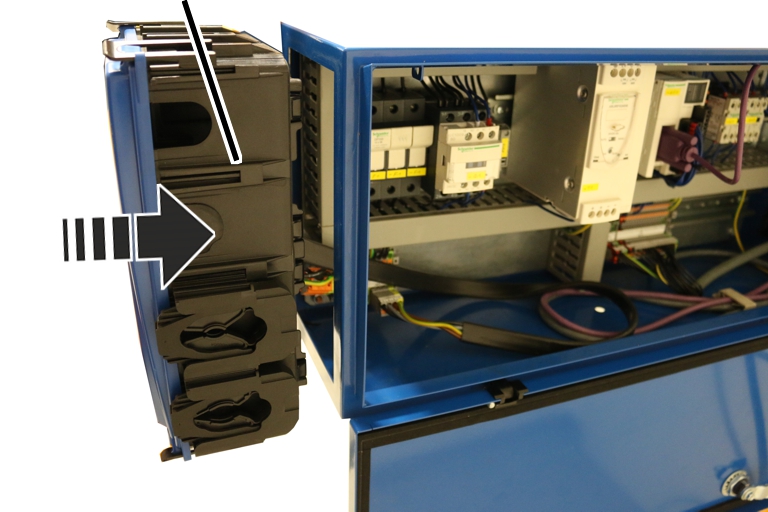
- Poser la boîte de raccordement bien droit dans le coffret électrique.
- Enfoncer la boîte de raccordement dans le coffret électrique.
- Les clips (8x) s'encastrent avec un déclip audible.
Insérer les câbles de connexion dans la boîte de raccordement
Lors du montage, les câbles de connexion sont acheminés, à travers les boîtes de raccordement, dans les coffrets électriques puis raccordés. Tous les câbles de raccordement sont enfichables. Les passe-câbles dans la boîte de raccordement servent d'éléments d'étanchéité.
Dans le cas de câbles ronds fins, le passe-câble (caoutchouc) est suffisant. Dans le cas de câbles ronds plus épais et de câbles plats, un support de câble en trois parties est utilisé en plus du passe-câble pour fixer la connexion.
Ouvrir la boîte de raccordement
boîte de raccordement
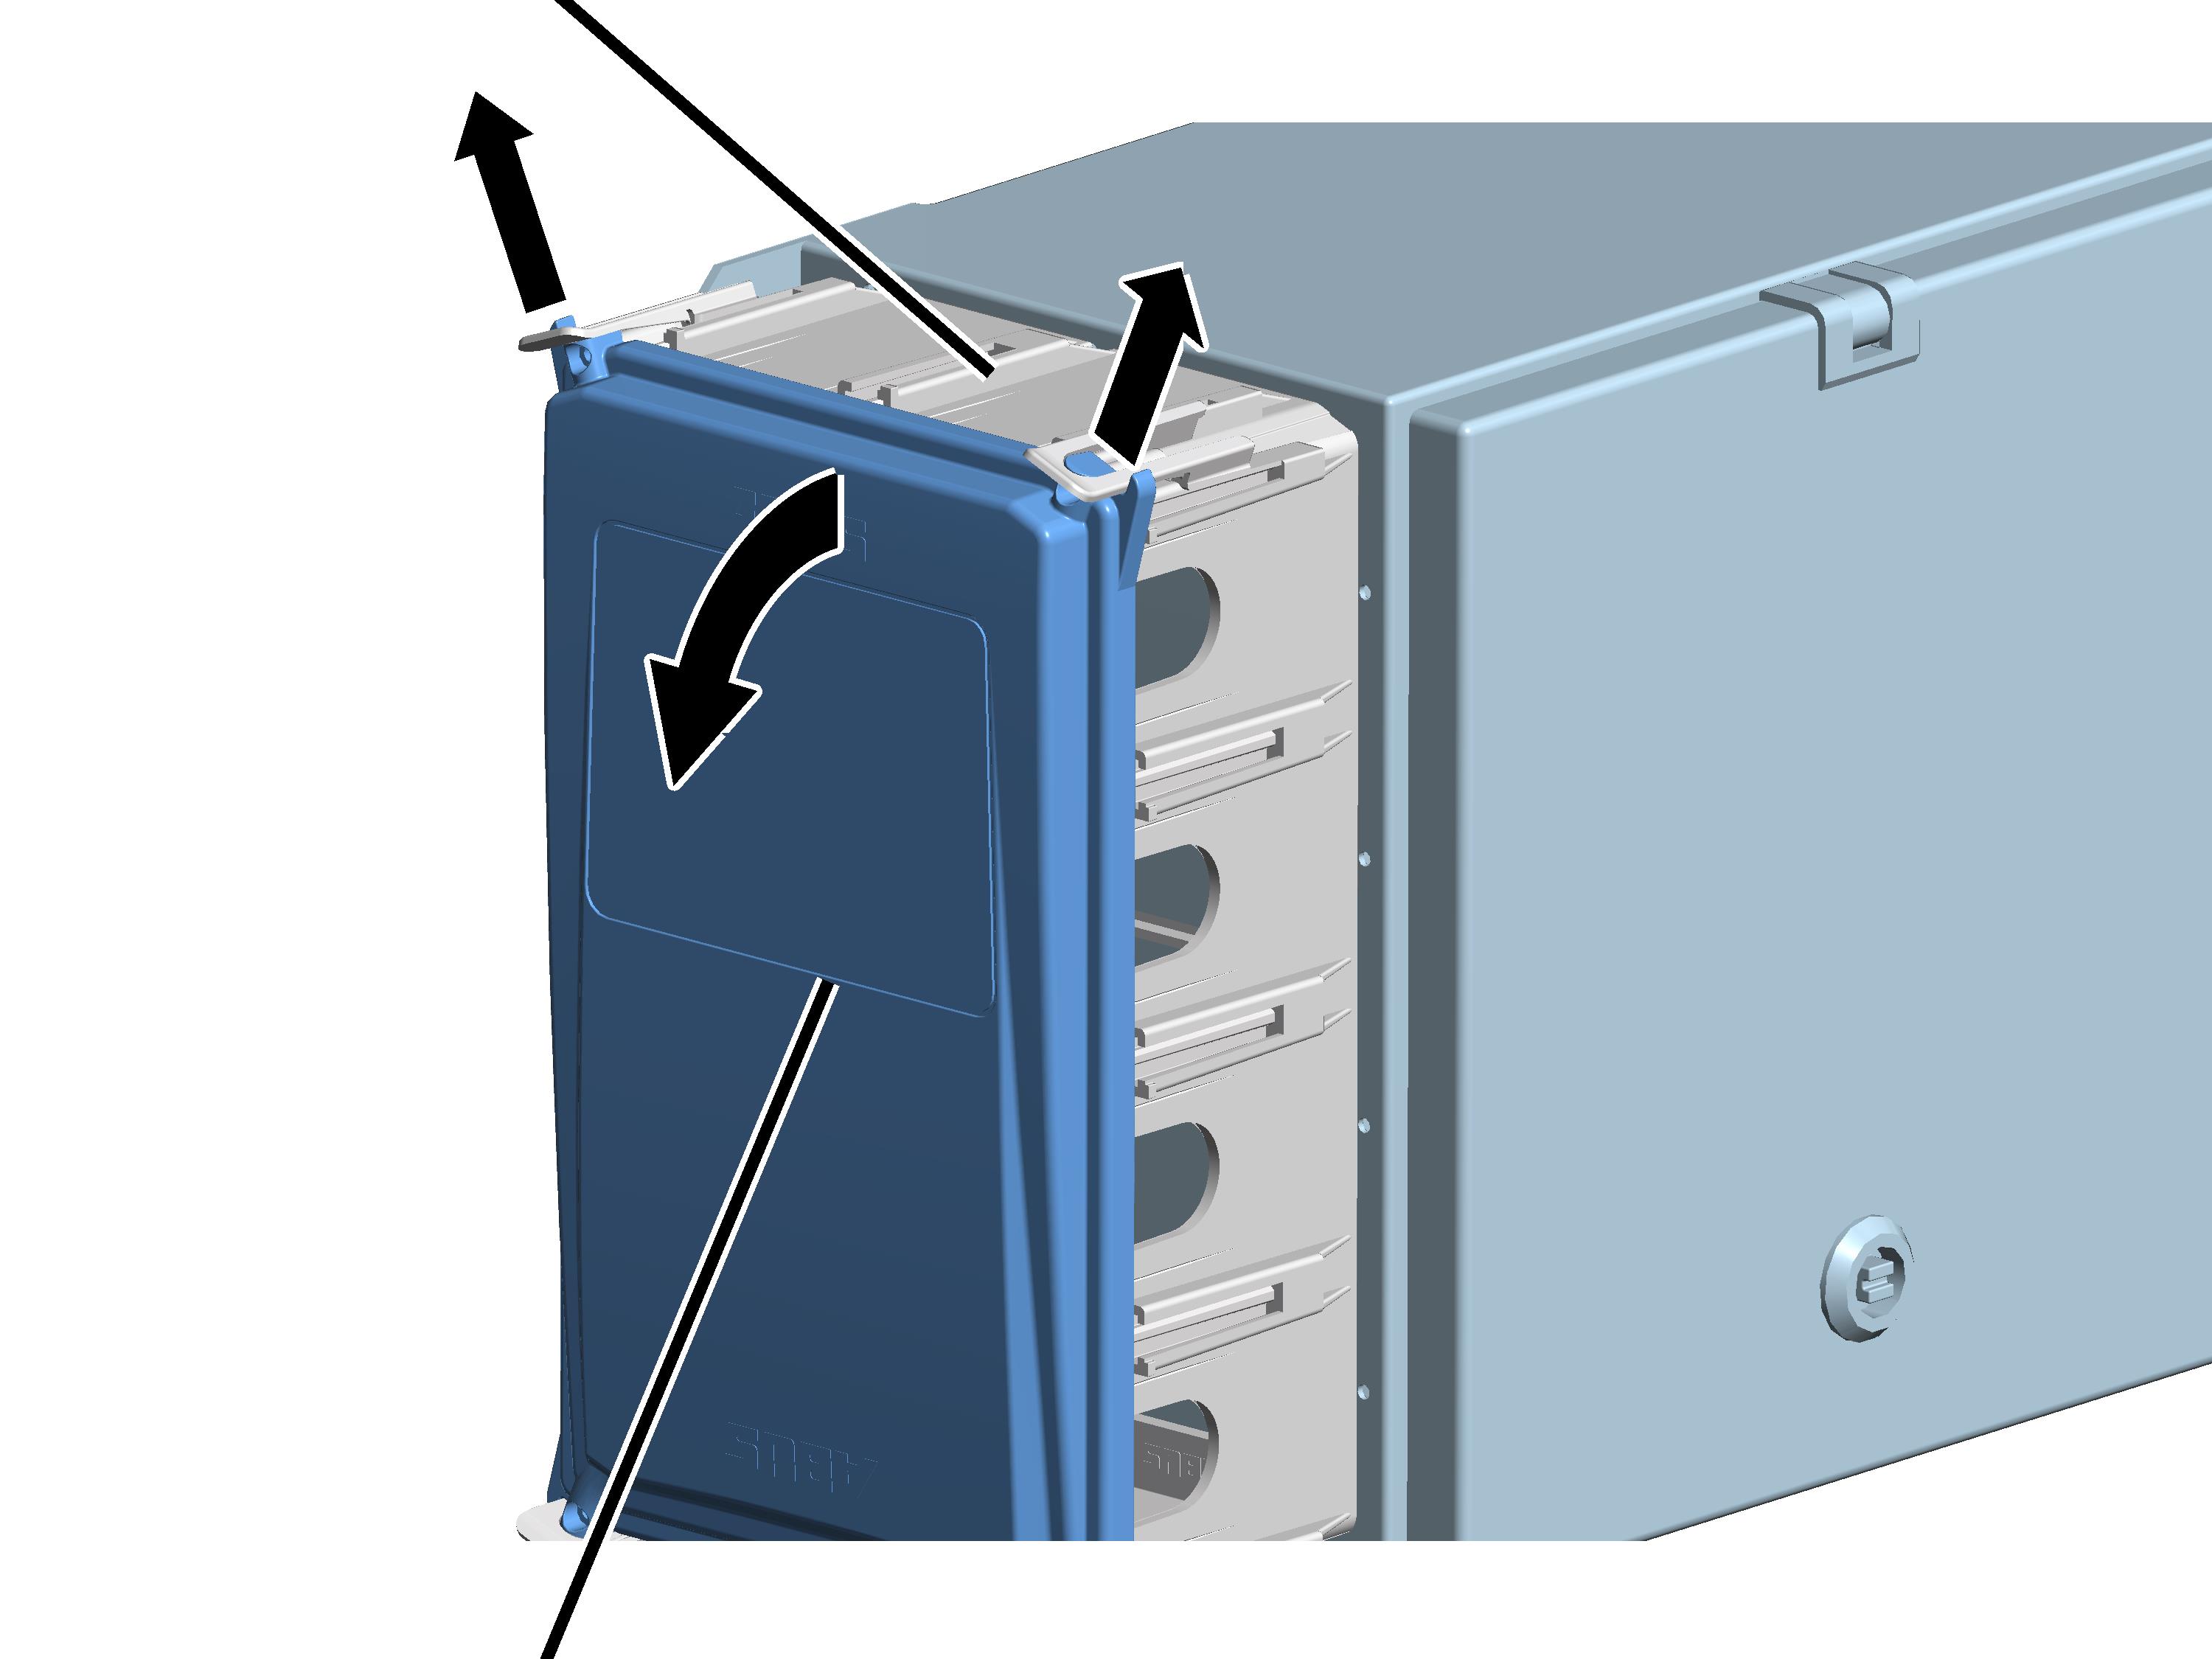
- Presser légèrement les deux clips de fermeture supérieurs vers l'extérieur.
- Retirer simultanément le couvercle de la partie supérieure du boîtier.
- Basculer le couvercle vers le bas jusqu'à ce qu'il soit presque à l'horizontale.
- Lors du basculement, le couvercle se dégage automatiquement des clips de fermeture inférieurs.
Conseil :
Si le couvercle ne peut pas être basculé vers le bas pour des raisons d'encombrement, il est possible, à la place, de pousser les clips de fermeture supérieurs et inférieurs légèrement vers l'extérieur et de simplement retirer le couvercle.
Préparer le câble de connexion
Câble de connexion
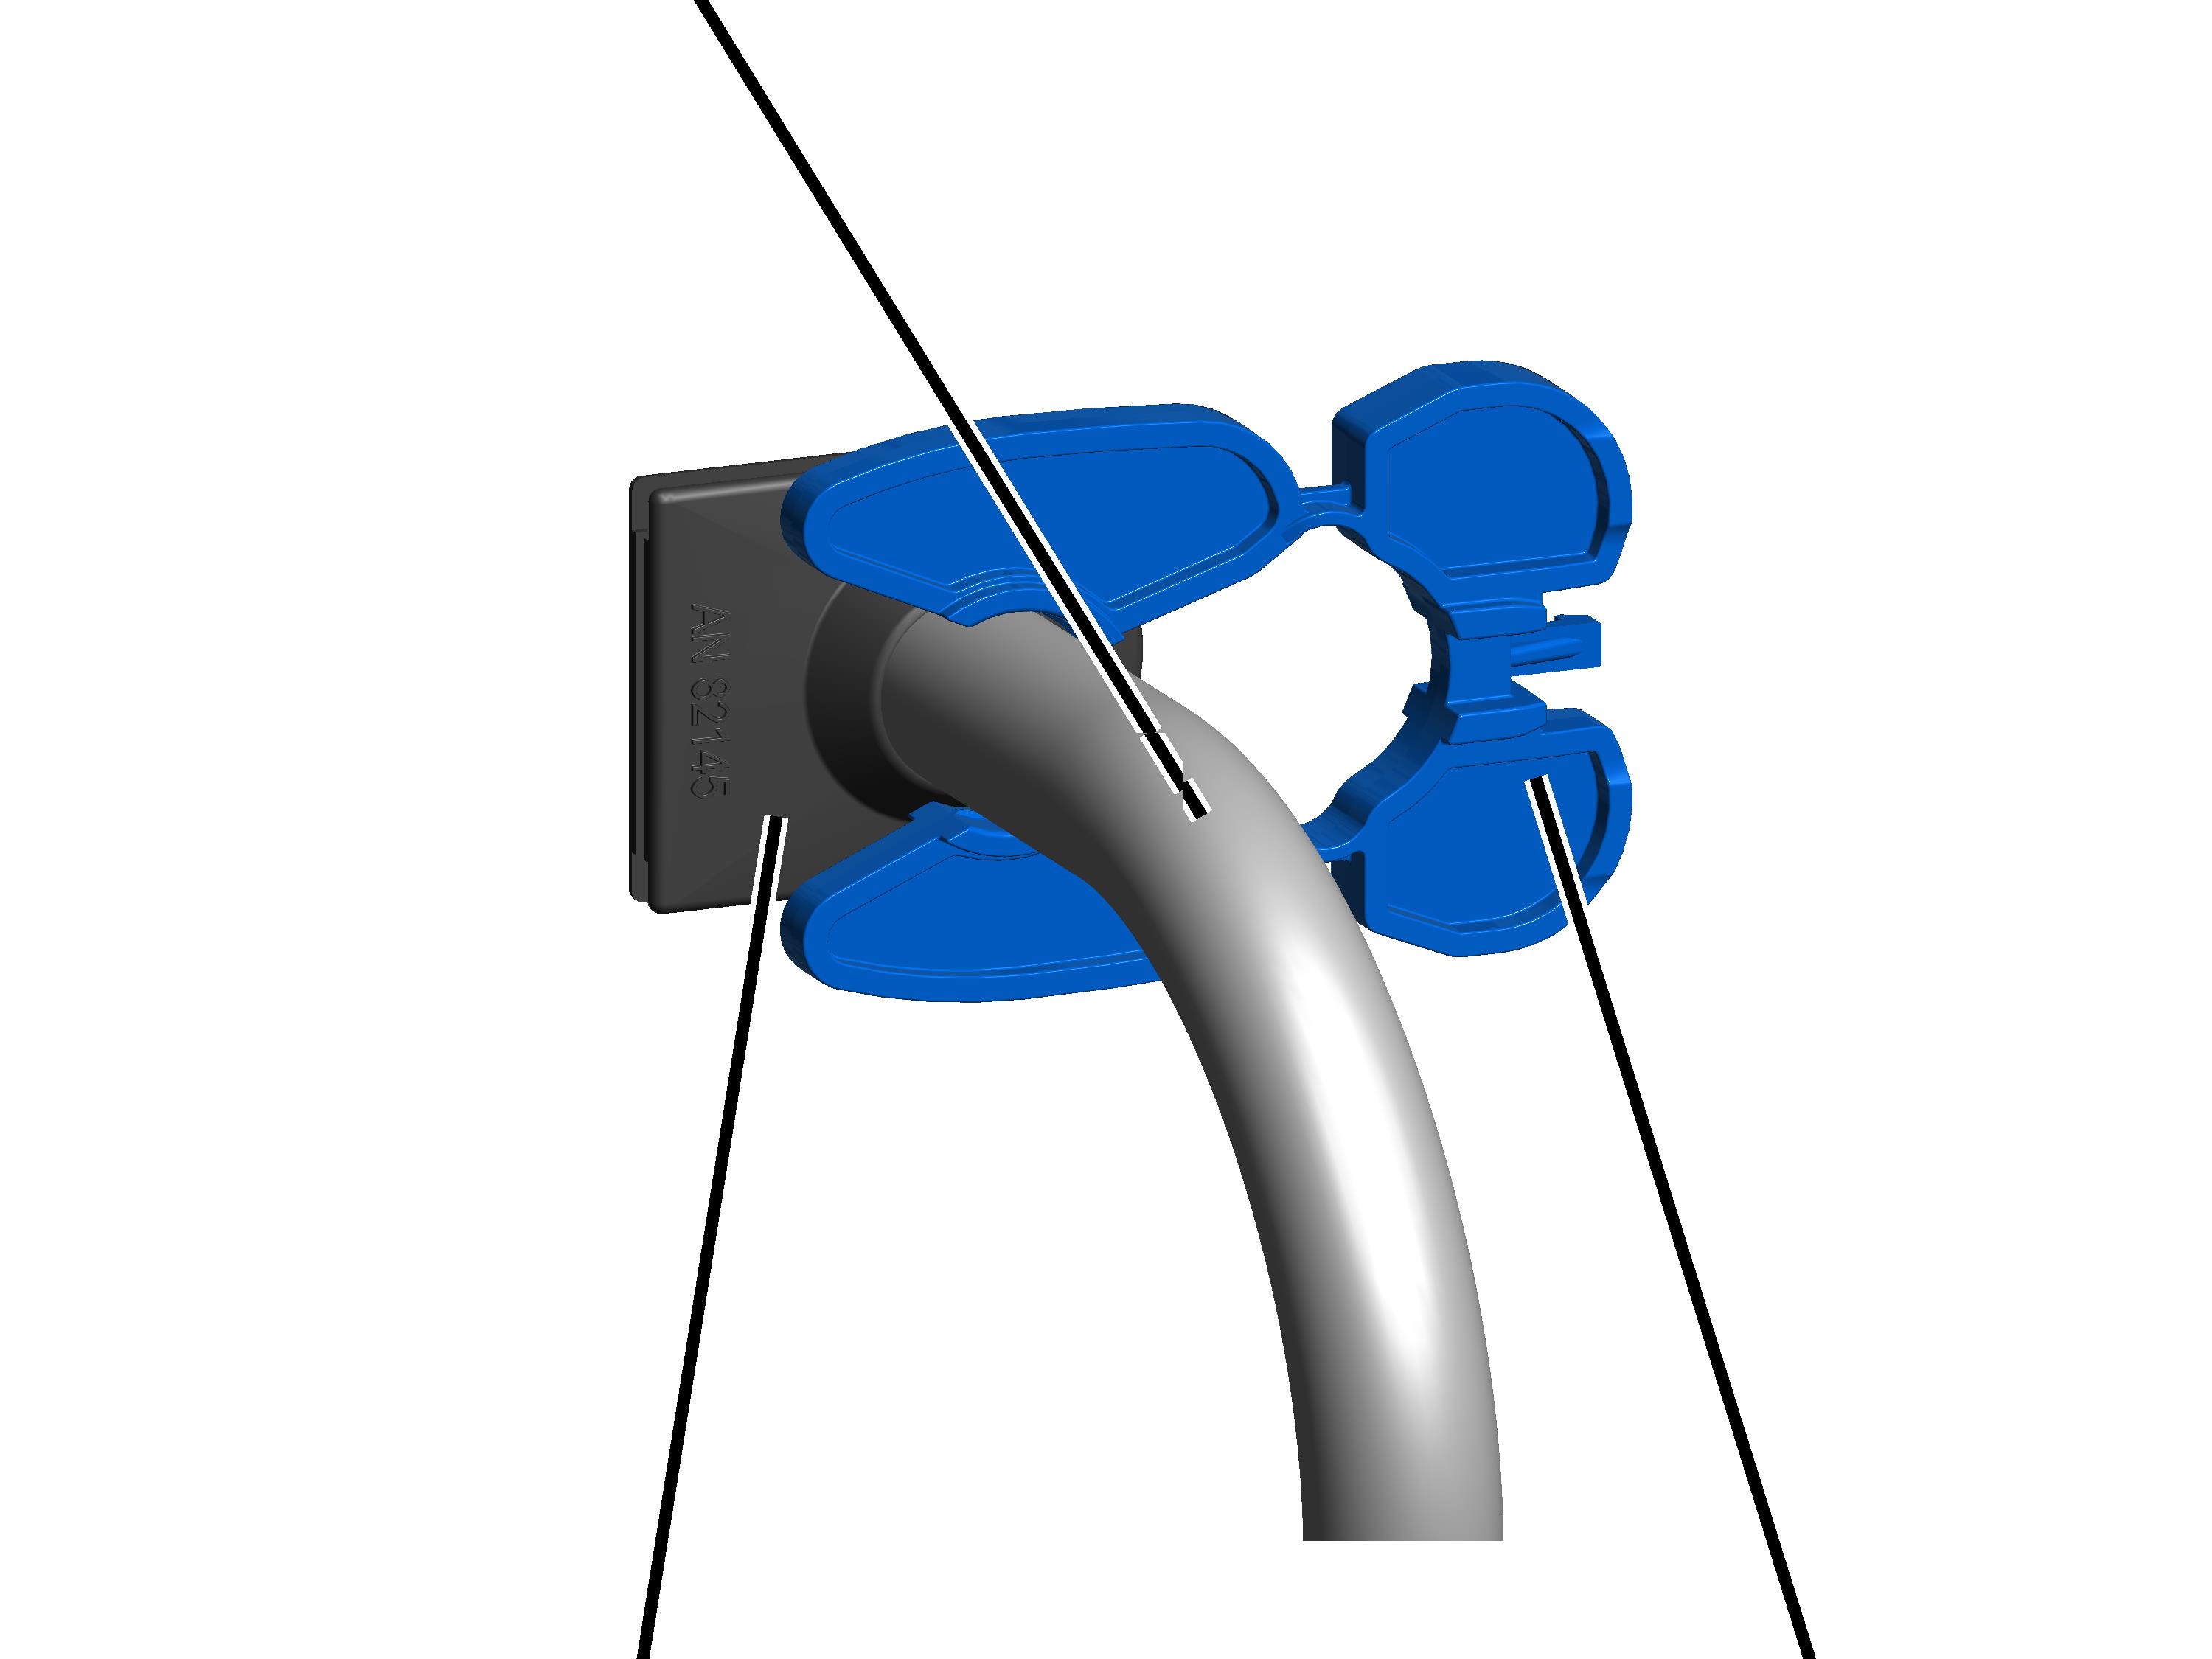
- Introduire le câble de connexion par le passe-câble assez loin pour qu'il puisse être cheminé jusqu'au bornier dans le coffret électrique.
Solon le câble, le passe-câble dispose d'ouvertures différentes (câbles ronds fins et épais, câbles plats) ou est fendu.
- De l'extérieur, placer la languette de serrage sur le câble de connexion.
Enficher le câble de connexion
Câble de connexion avec languette de serrageembase support de câble
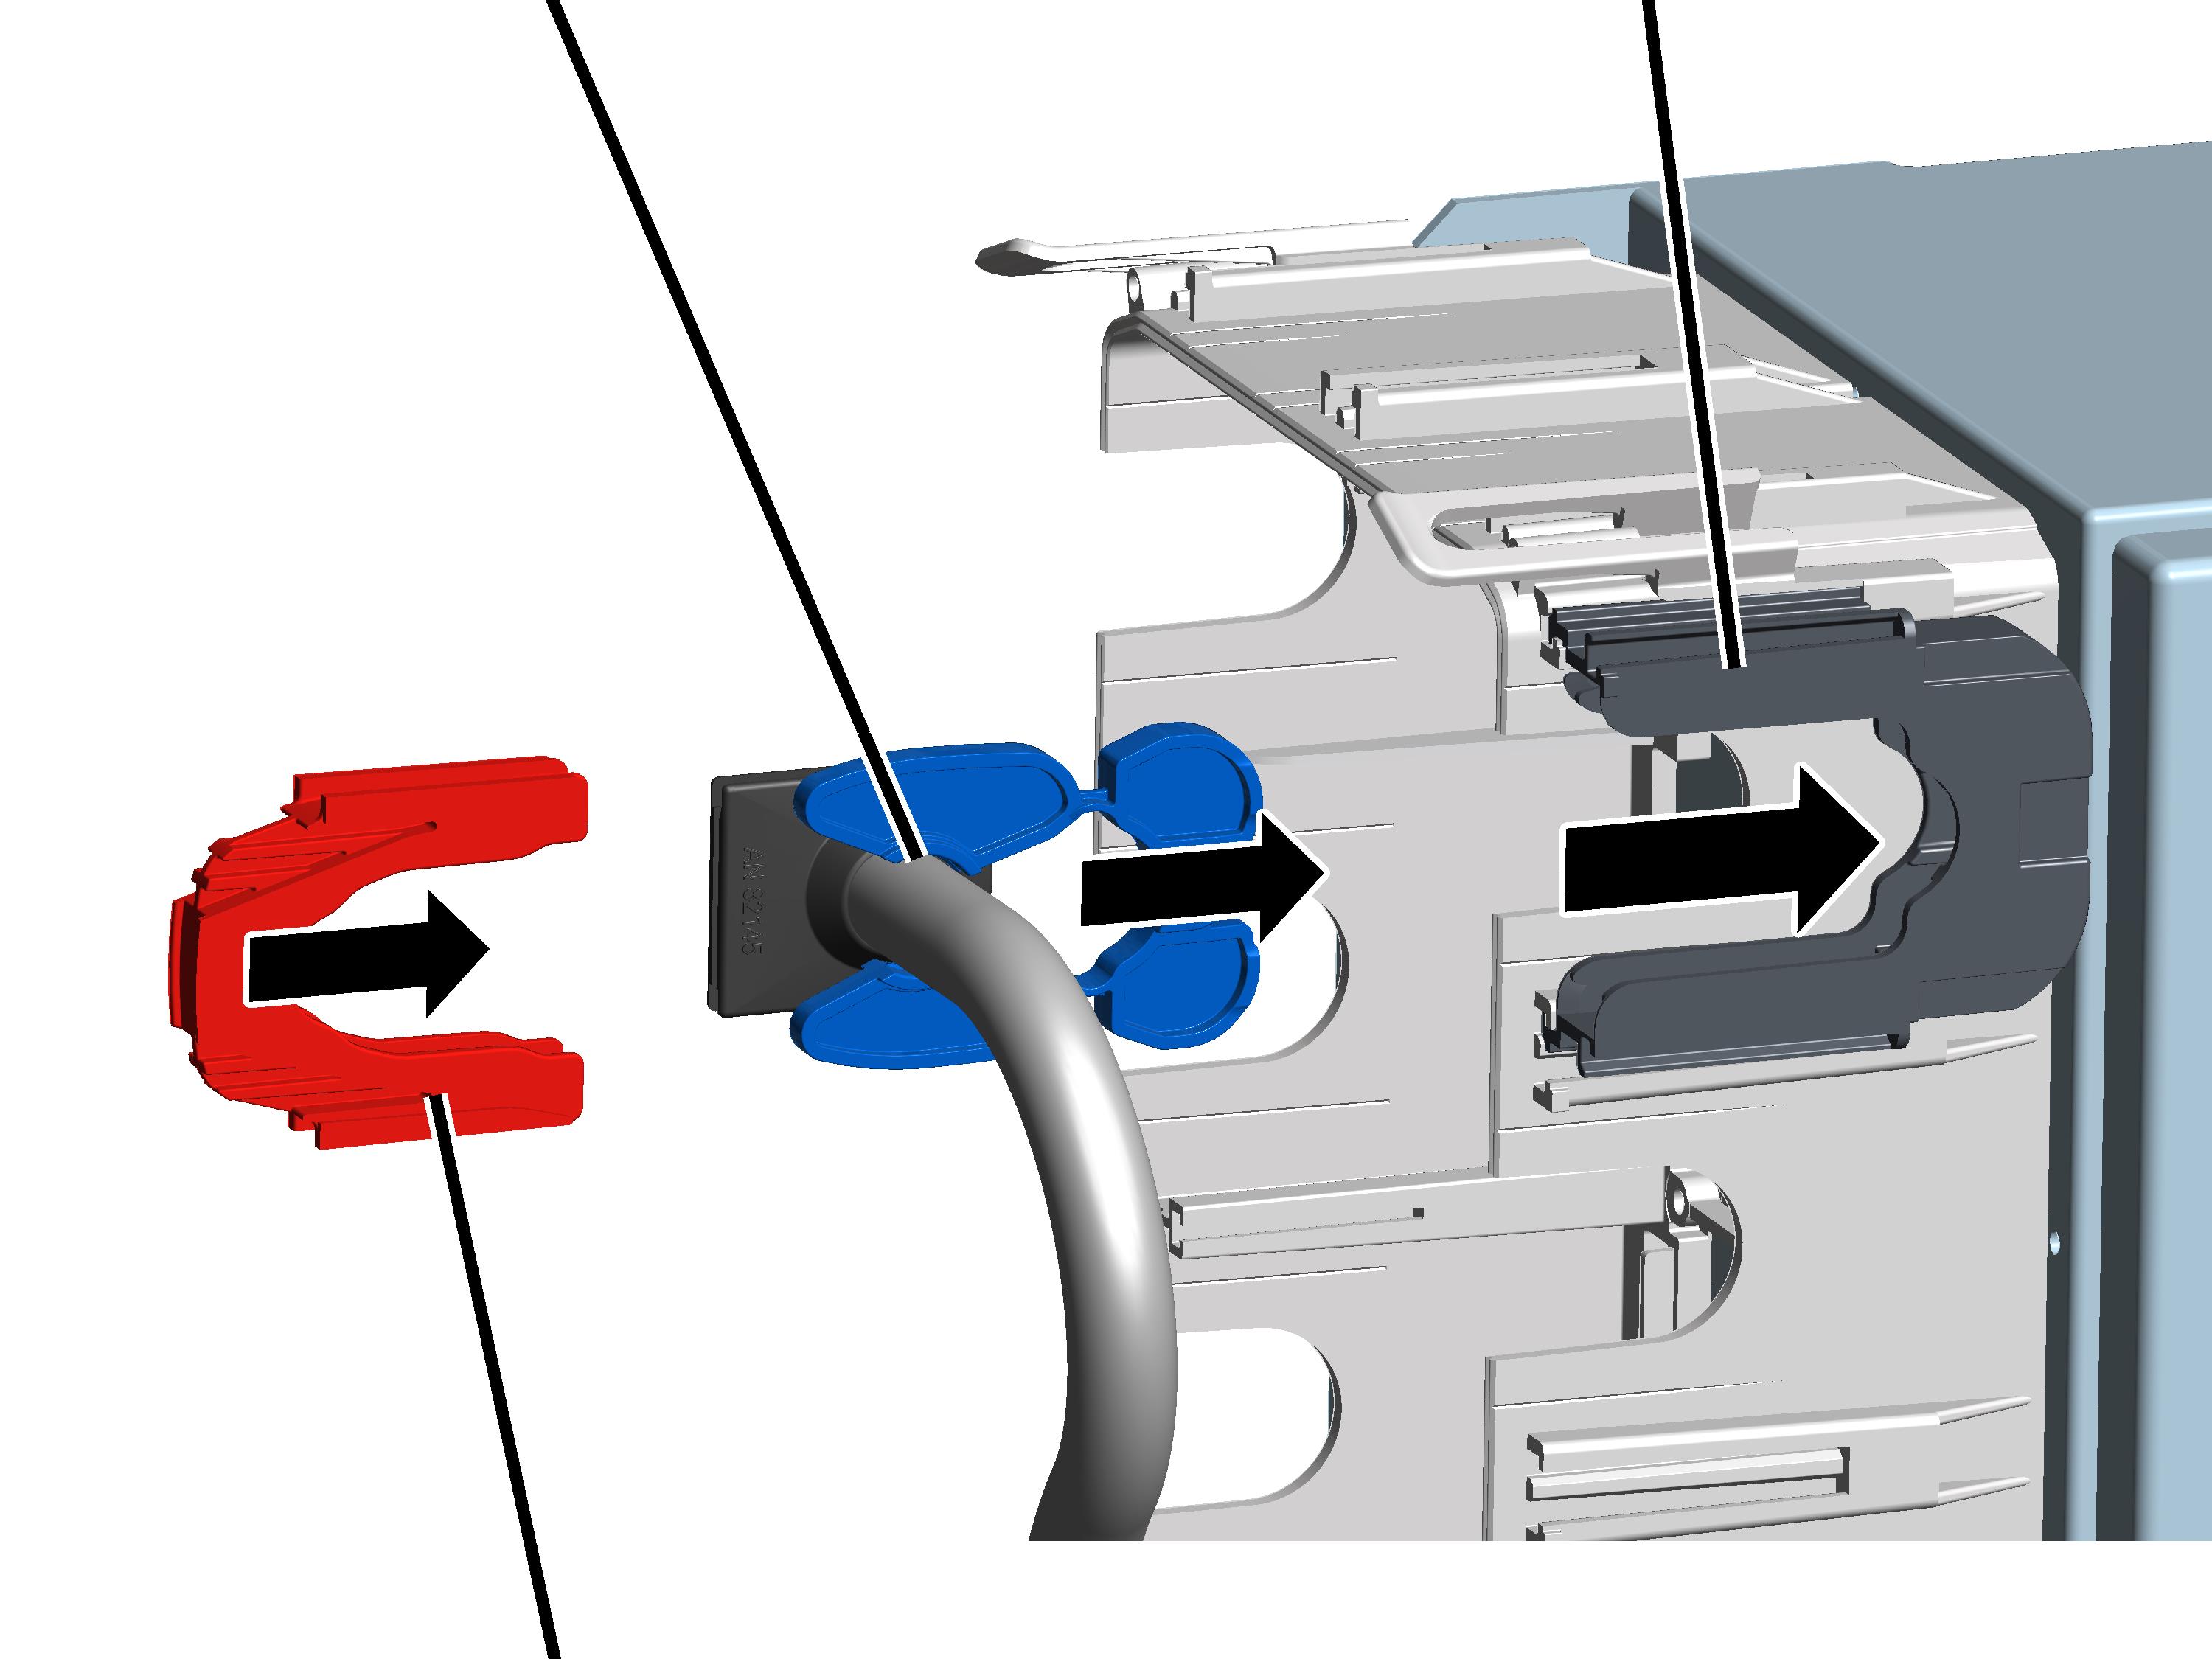
- Enficher et emboîter l'embase du support de câble dans la boîte de raccordement.
- Enfoncer le câble de connexion avec la languette de serrage dans l'embase et introduire simultanément le passe-câble (caoutchouc) dans l'ouverture de la boîte de raccordement.
- Emboîter l'étrier de support de câble sur l'embase.
Sécuriser le passe-câble
Ouverture pour serre-câble
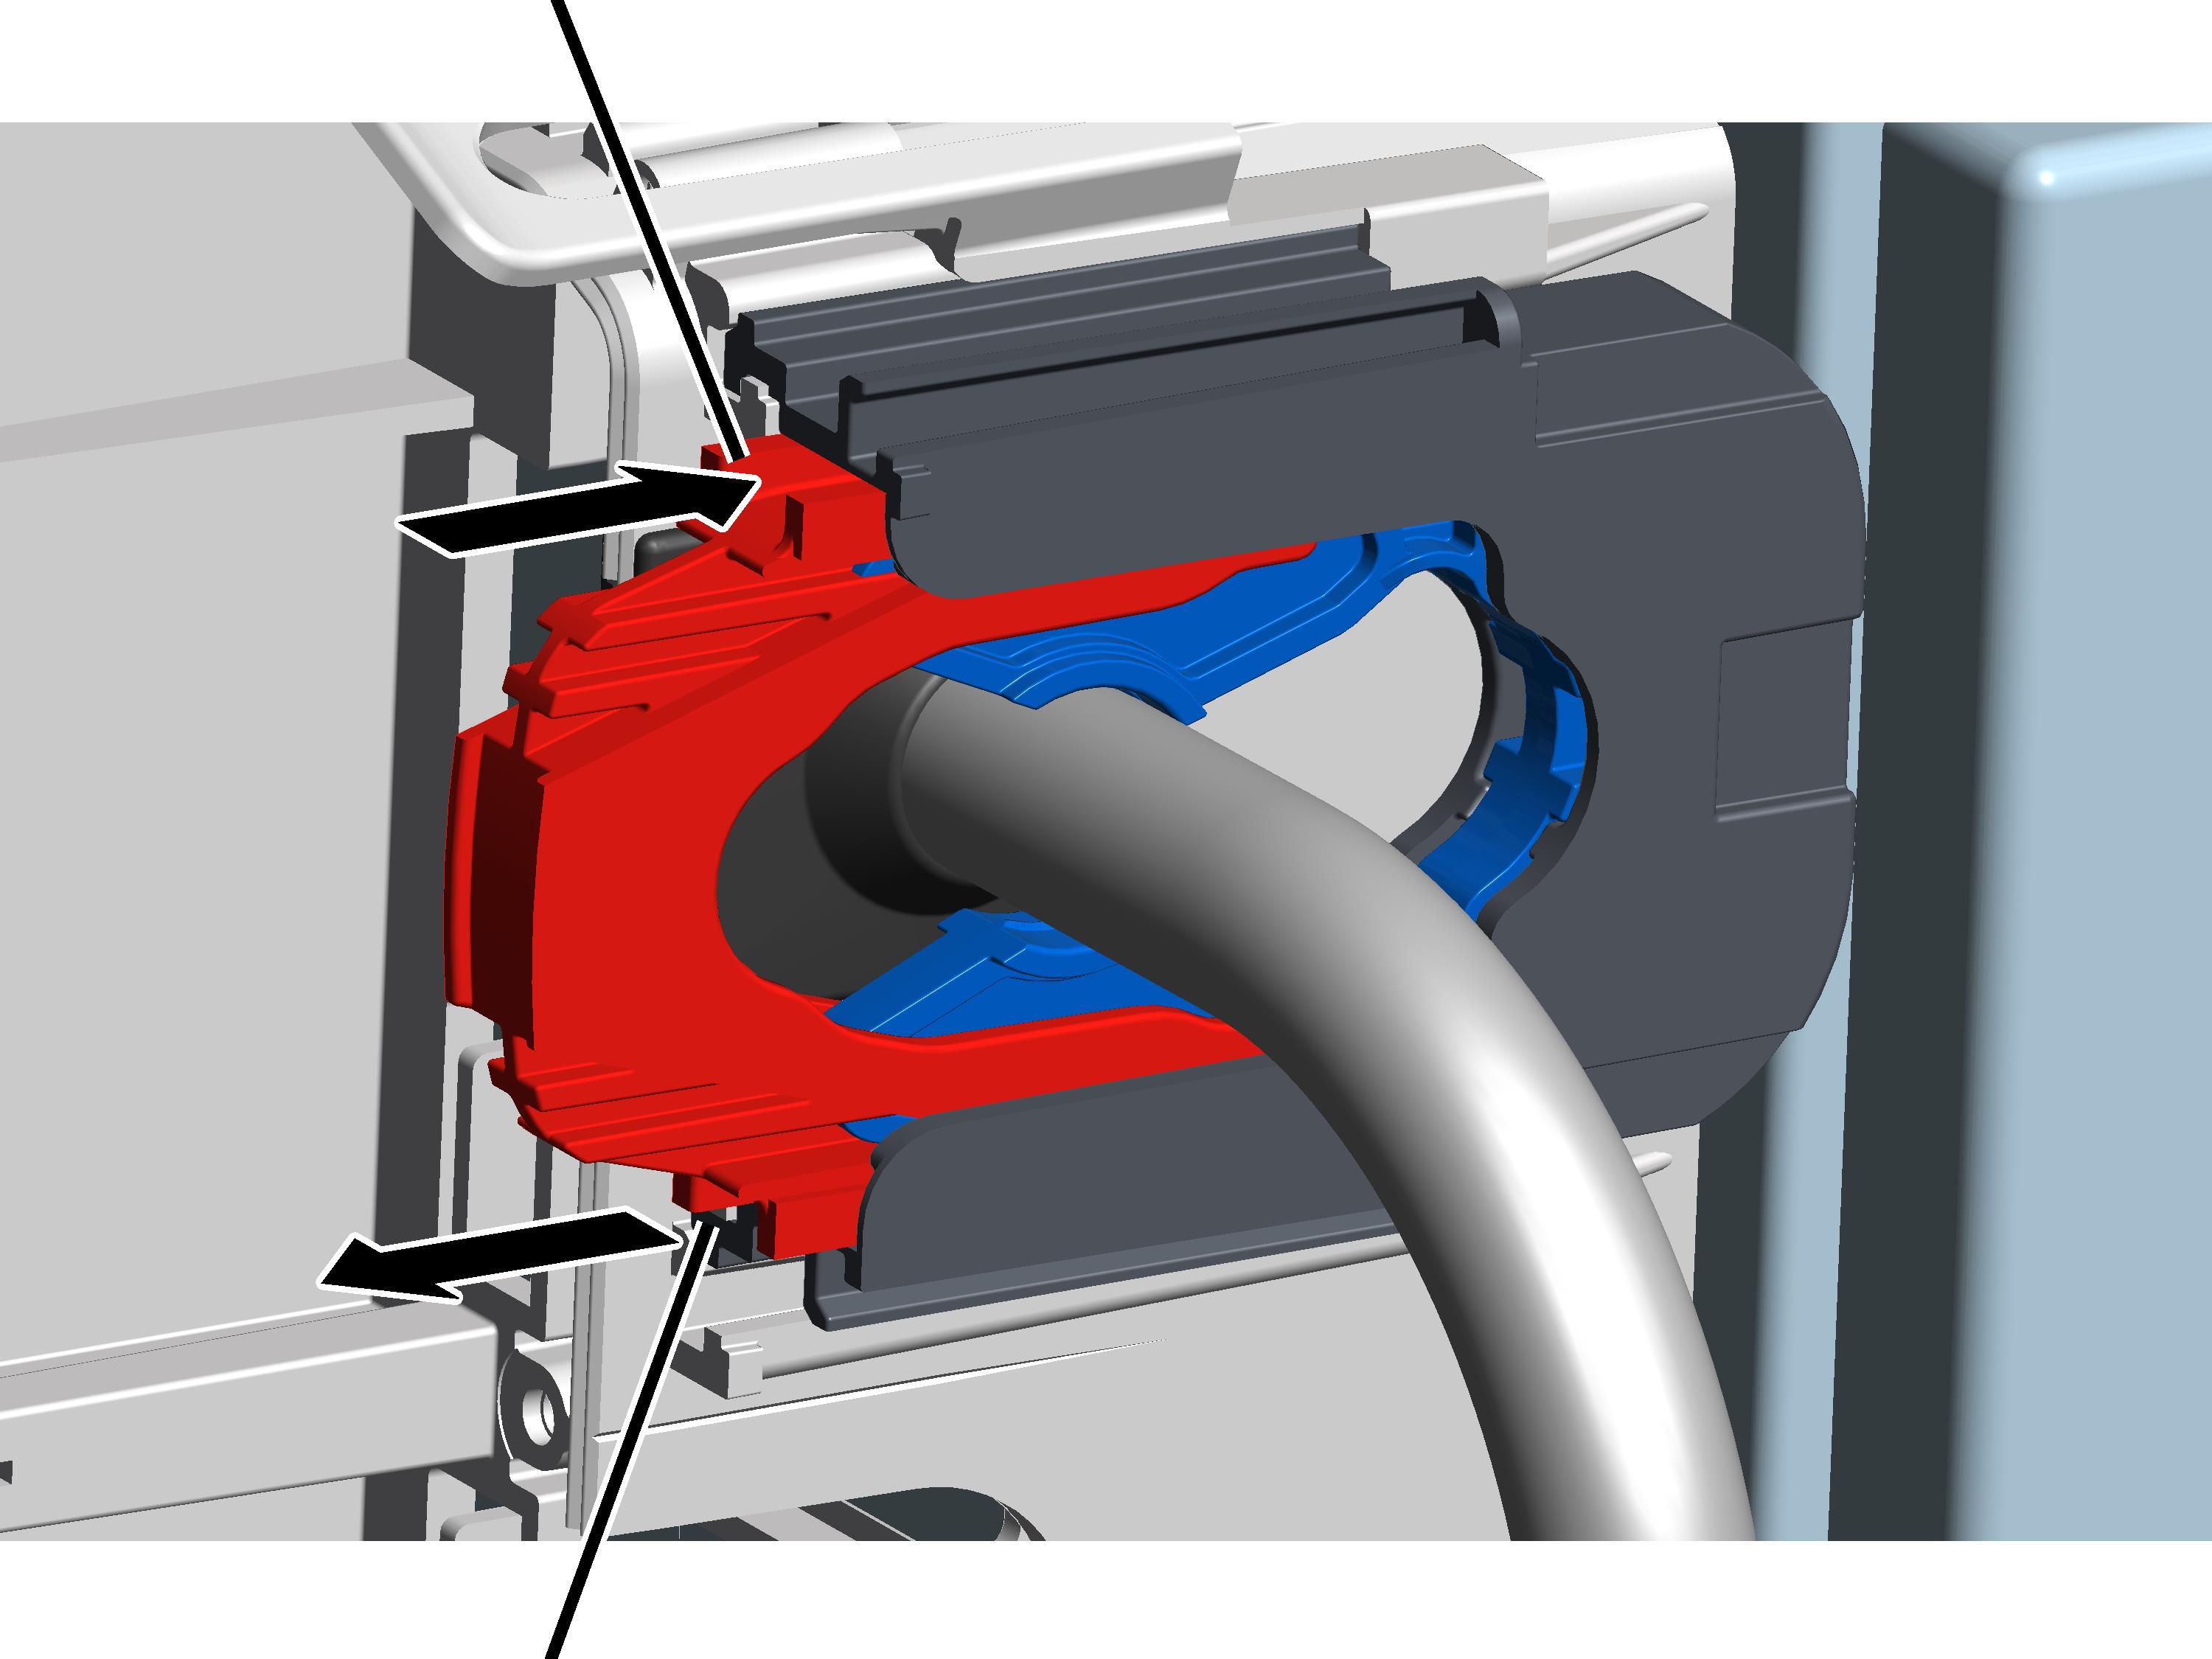
- Pousser un serre-câble (non illustré) dans l'ouverture dur support de câble.
- Le passe-câble est acheminé le long de l'embase de support de câble pour ressortir par l'autre ouverture.
- Assembler et serrer manuellement le serre-câble.
Monter le support de câble
embase support de câblesupport de câble
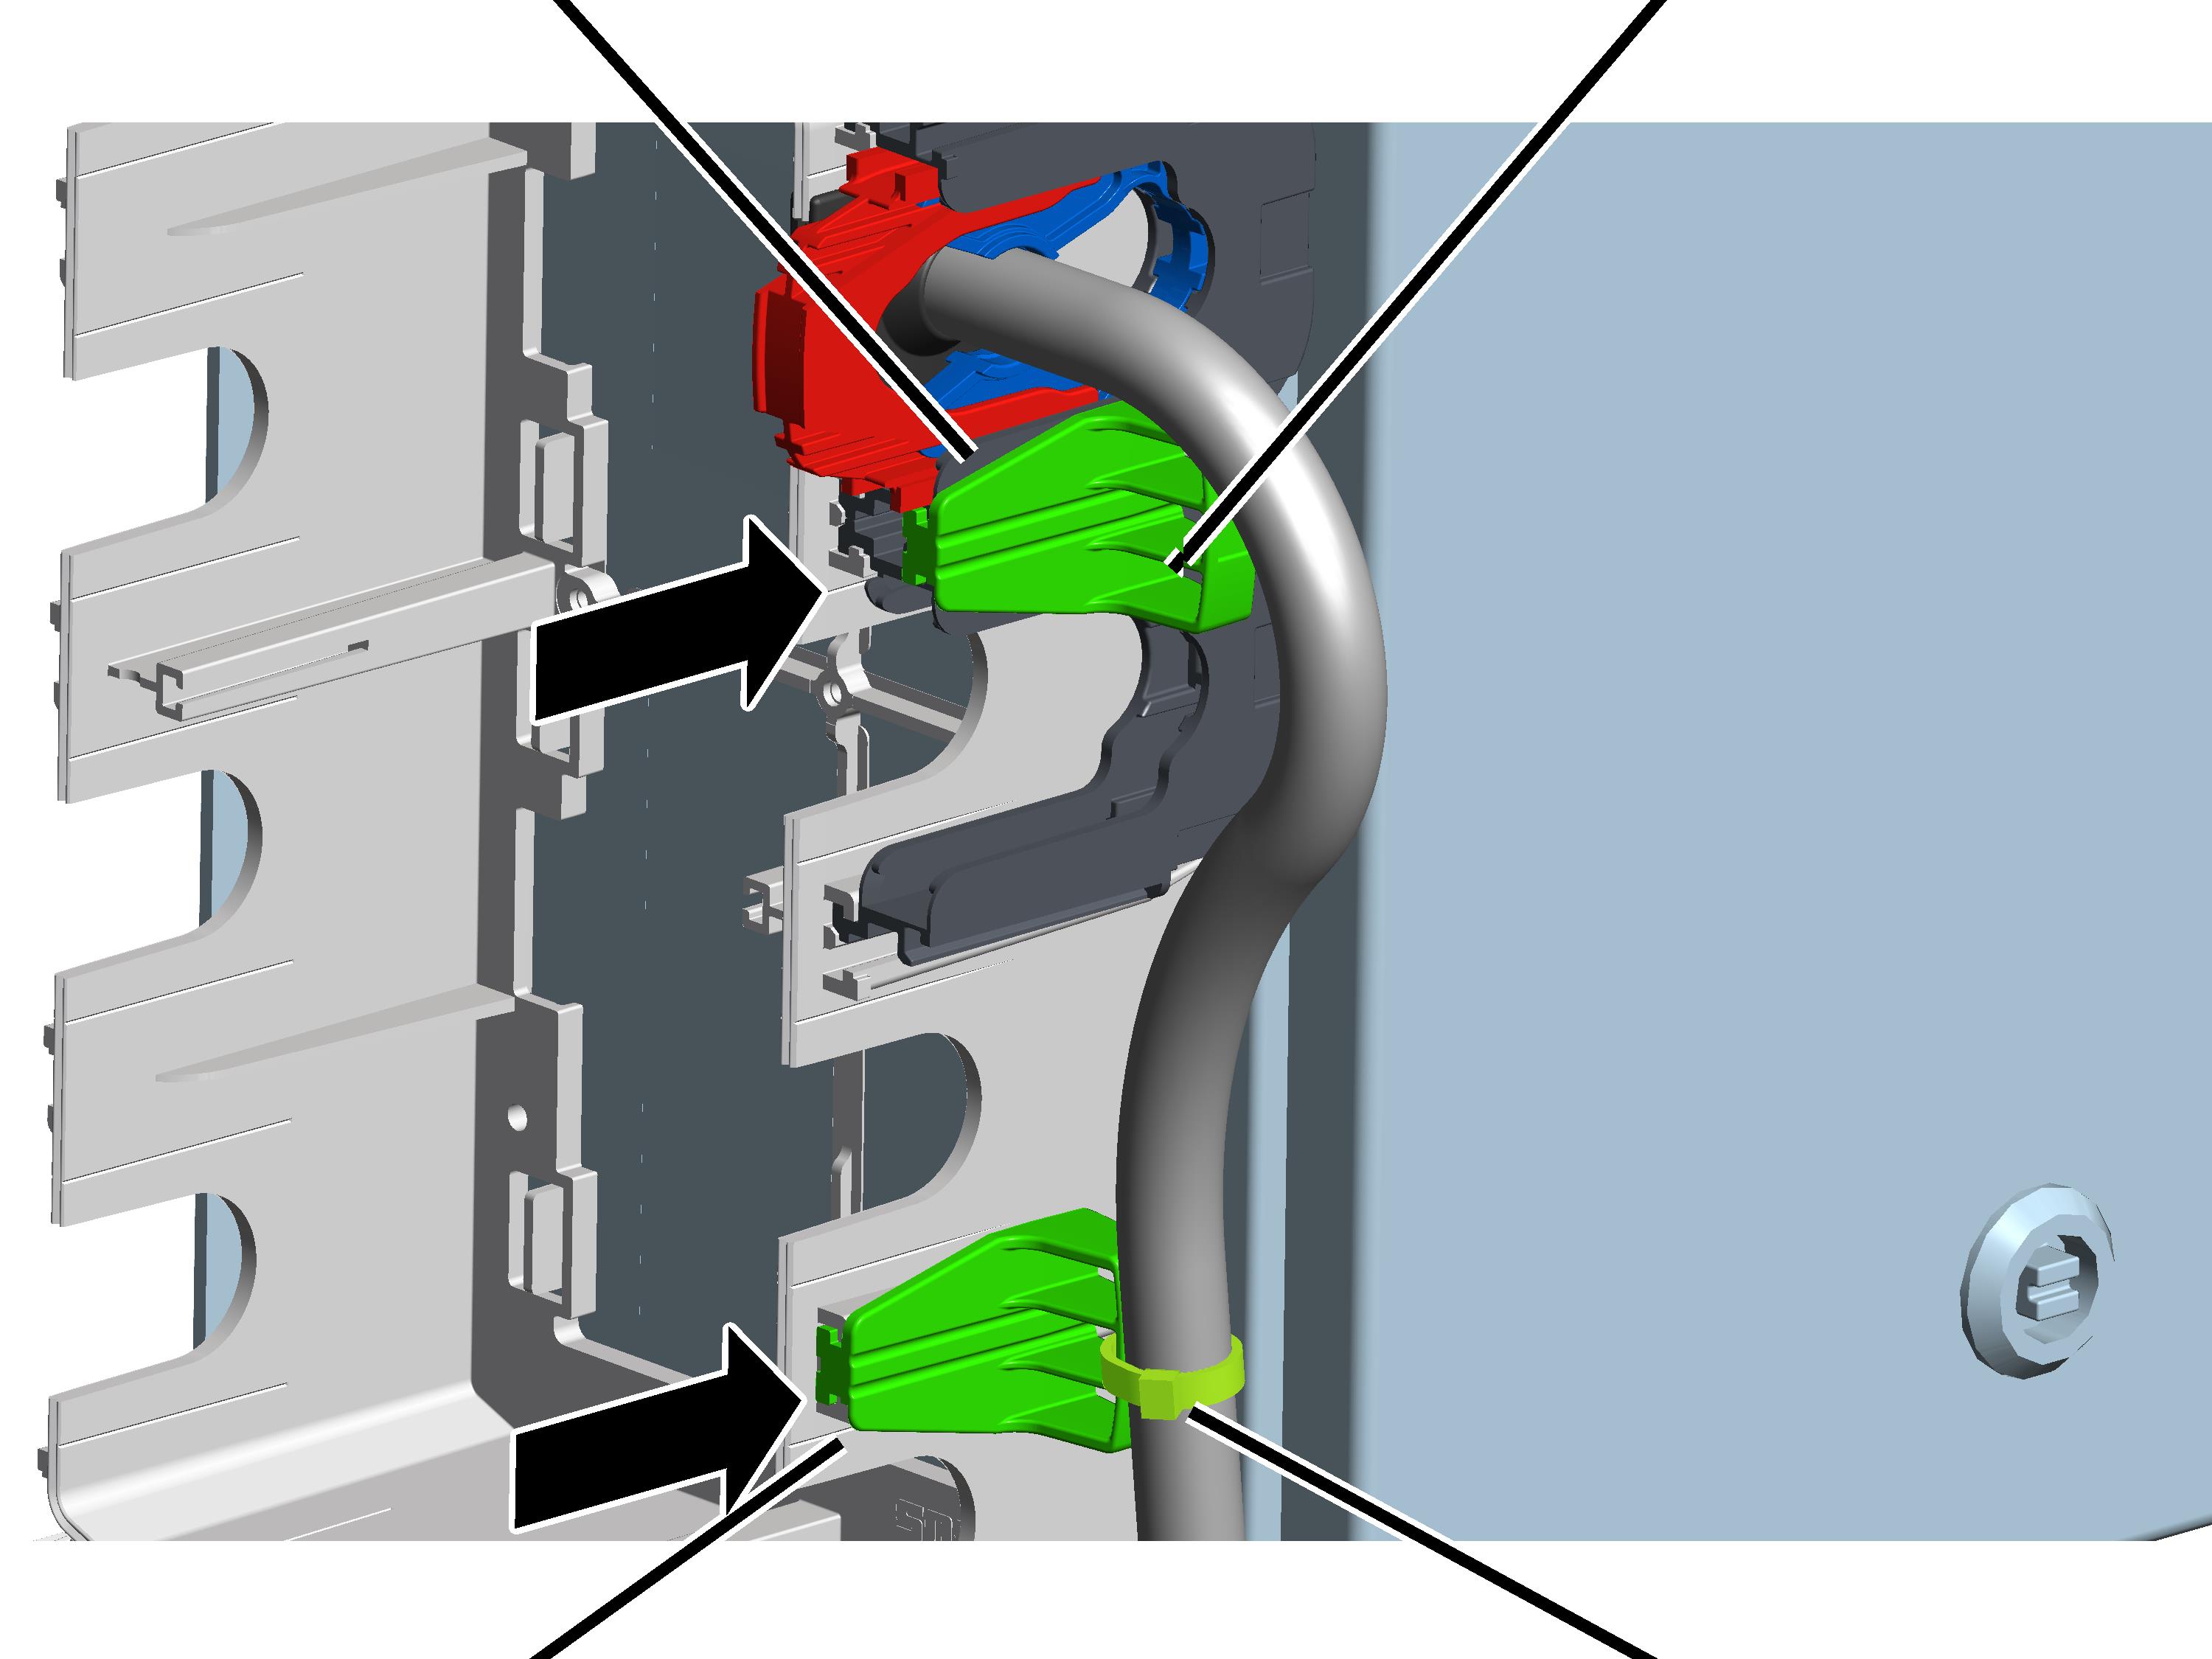
- Enfoncer le support de câble dans le rail de la boîte de raccordement (en bas sur l'illustration).
ou
Enfoncer le support de câble entre deux embases du câble-support (en haut sur l'illustration).
- Fixer le câble de connexion au support de câble avec un serre-câble.
Fermer la boîte de raccordement
clip de fermeture
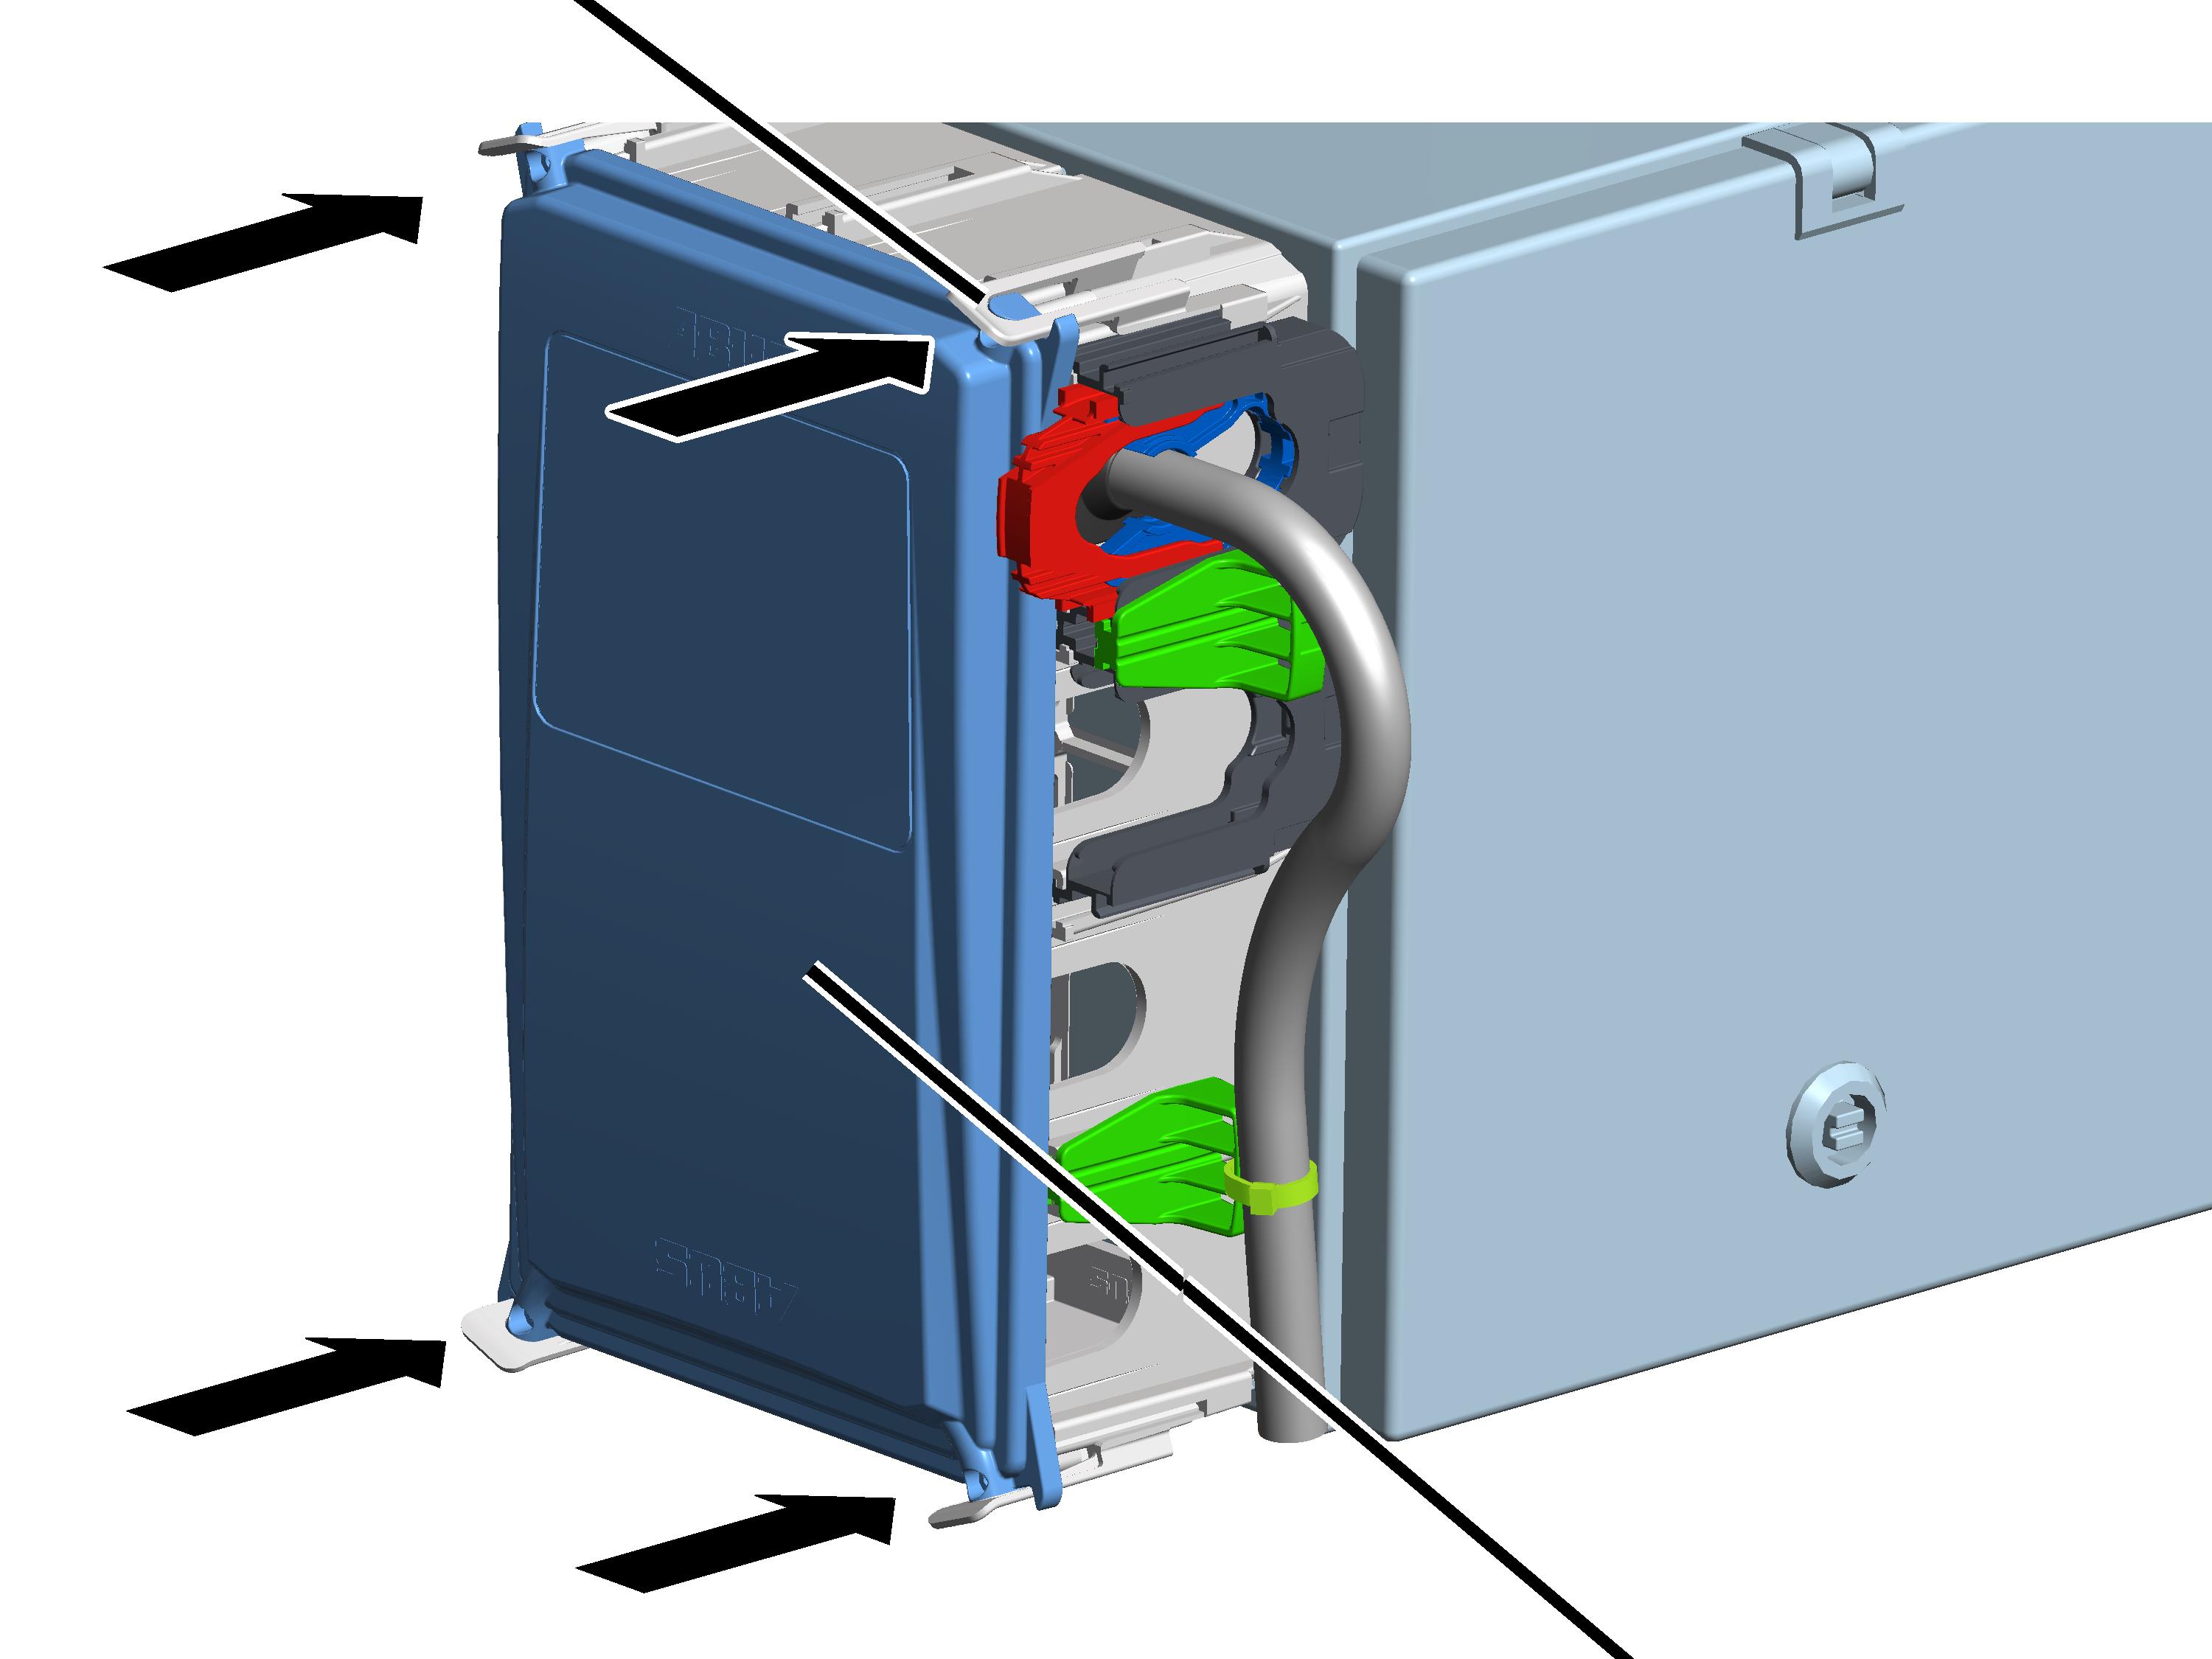
- Poser le couvercle sur les quatre angles du boîtier.
- Enclencher simultanément le couvercle dans les quatre clips de fermeture.
Régler le point de commutation de la fin de course levage bas
Le treuil à câble possède un fin de course de réducteur doté de trois points de commutation. Le fin de course levage secours et le fin de course levage haut ont été réglés en usine. Le fin de course levage bas doit être réglé sur site.
Placement du crochet de levage dans la position la plus basse
- Descendre le crochet de levage jusqu'à la position la plus basse souhaitée.
- Le crochet de levage ne doit pas toucher le sol du bâtiment.
- Le câble ne doit pas être mou.
- La distance entre le guidage du câble et le logement du tambour doit respecter une certaine distance minimale. Cette dernière est déterminée lors de l'opération suivante.
- La course du crochet (intervalle entre la position de crochet la plus élevée (= cote du crochet, cote C) et la position de crochet la plus basse) ne doit pas être plus grande que ce qui est indiqué sur la plaque signalétique.
Uniquement avec un treuil à câble avec guidage du câble
Guidage du câble
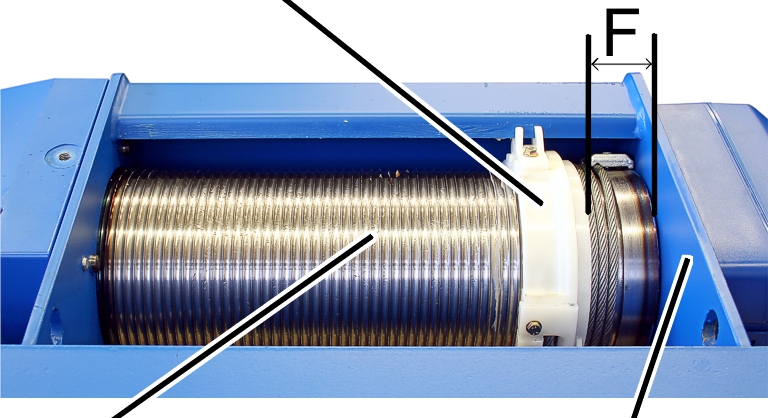
- Mesurer la distance « F » entre le guidage du câble et le logement du tambour et la comparer avec le tableau.
Treuil à câble |
Type |
Mouflage |
Distance « F » |
|---|---|---|---|
GM 800 |
E, D, DA |
4/1 |
42 ± 2 |
GM 1000 |
E, D, |
4/1 2/1 |
56 ± 2 |
GM 2000 |
E, D, |
4/1 2/1 |
59 ± 2,5 |
GM 3000 |
E, D, |
4/1 2/1 |
73 ± 2,5 |
GM 5000 |
E, D, DA, DQA |
4/1 2/1 |
87,5 ± 3 |
GM 5000 |
D |
4/2 |
73 ± 2,5 |
GM 5000 |
Z |
4/2 8/2 |
87,5 ± 3 |
GM 6000 |
E, D, DA, DQA |
4/1 2/1 |
102 ± 3 |
GM 6000 |
Z |
4/2 8/2 |
102 ± 3 |
GM 7000 |
D, DA, |
2/1 4/1 6/1 |
131 ± 4 |
GM 7000 |
D |
4/2 8/2 |
87 ± 3 |
GM 7000 |
Z, ZA |
4/2 6/2 8/2 10/2 |
131 ± 4 |
Uniquement avec un treuil à câble avec deux guidages du câble
Guidage du câble
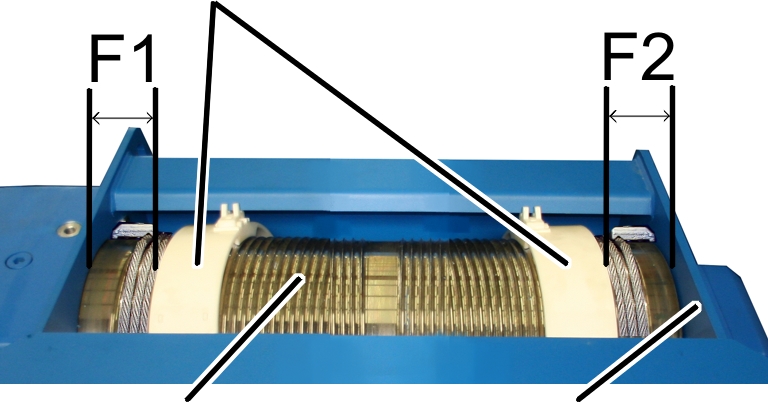
- Mesurer la distance « F1 » et « F2 » entre les guidages du câble et le logement du tambour et la comparer avec le tableau.
Treuil à câble |
Distance « F1 » |
Distance « F2 » |
|---|---|---|
GM 5000 - D |
80 ± 3 |
76 ± 3 |
GM 7000 - D |
84 ± 3 |
87 ± 3 |
- Monter si nécessaire le crochet de levage jusqu'à ce que la distance « F » ou « F1 » et « F2 » soit respectée.
Uniquement avec fin de course de réducteur « GGS »
Retrait du plombage
Plombage
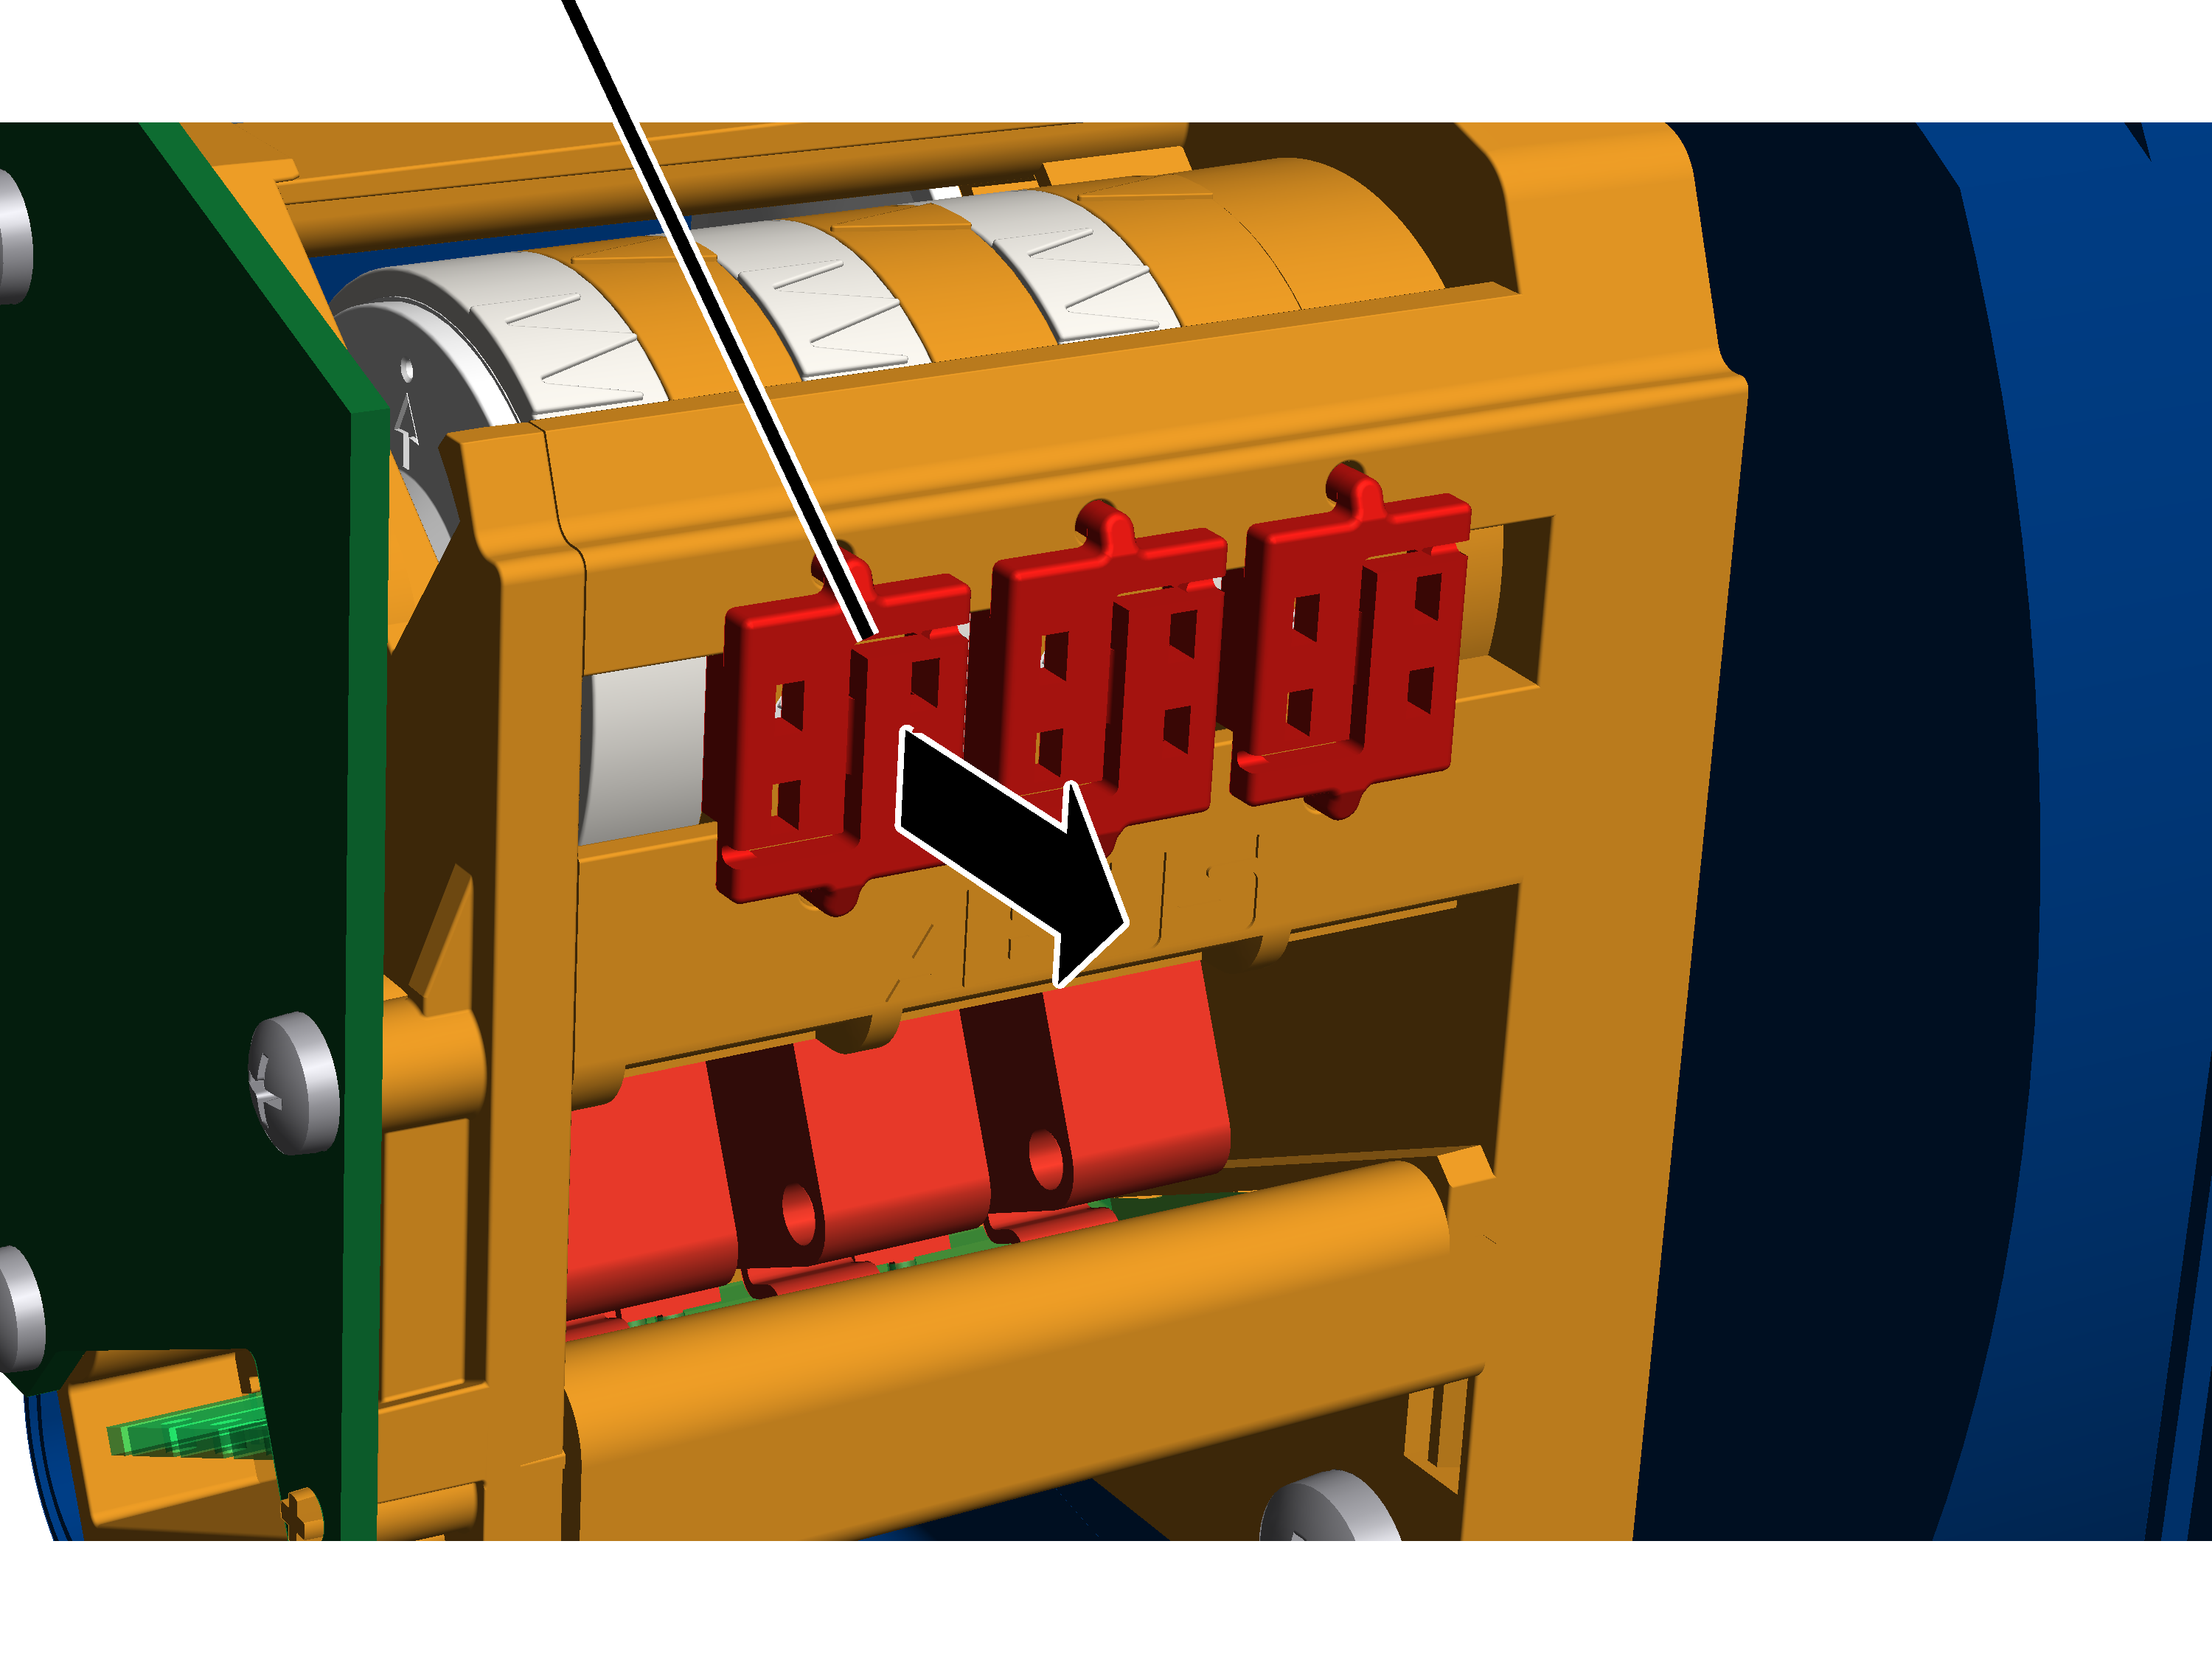
- Retirer le couvercle du boîtier de sélecteur de fin de course levage du tambour à câble.
- Écarter le plombage au centre à l'aide d'un tournevis et le retirer.
Régler le fin de course levage bas
Le fin de course levage bas est réglé avec la vis de réglage gauche.
Repère blanc de la bague à cameRepère orange
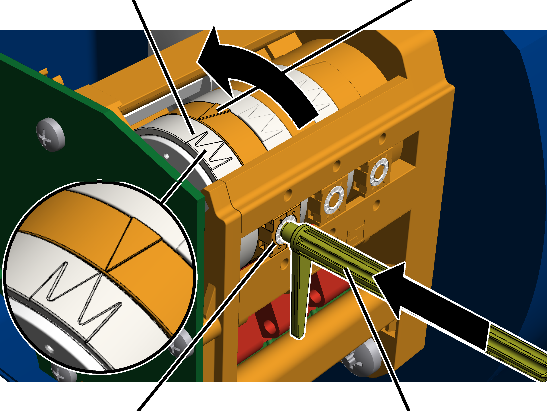
- Retirer la clé de réglage. Elle est fixée sur deux supports situés sur le fin de course de réducteur.
À la place, on peut également utiliser un tournevis hexagonal de 3.0 (de préférence avec plateau tournant).
L'utilisation d'une visseuse électrique est INTERDITE.
- Pousser la clé de réglage dans la vis de réglage. Elle doit être enfoncée dans la vis de réglage avec une légère pression.
- Si nécessaire : tourner la vis de réglage jusqu'à ce que le repère blanc de la bague à came se trouve à droite du repère orange. Il ne doit pas se trouver à gauche du repère orange, ni exactement sur le repère orange.
La flèche blanche centrale indique la position exacte du point de commutation, les deux flèches blanches situées à gauche et à droite indiquent le début et la fin de l'hystérésis d'enclenchement (phase d'enclenchement).
- Tourner la vis de réglage de façon à ce que le repère blanc de la bague à came tourne dans le sens inverse des aiguilles d'une montre. Continuer à tourner jusqu'à ce que le repère blanc se trouve exactement sur le repère orange et à ce qu'un clic soit audible.
- Une rotation vers la droite déplace le point de commutation vers le bas.
- Une rotation vers la gauche déplace le point de commutation vers le haut.
- Le point de commutation pour la position la plus basse du crochet peut alors être réglé. À partir de ce point de commutation, le crochet de levage s'arrête en exploitation normale après avoir freiné. La course de freinage est déterminée automatiquement à l'étape ABUControl suivante.
Uniquement avec fin de course de réducteur « GPK »
Régler le fin de course levage bas
La fin de course levage bas est réglée avec la vis de réglage avant.
Micro-interrupteurCame de contacteur
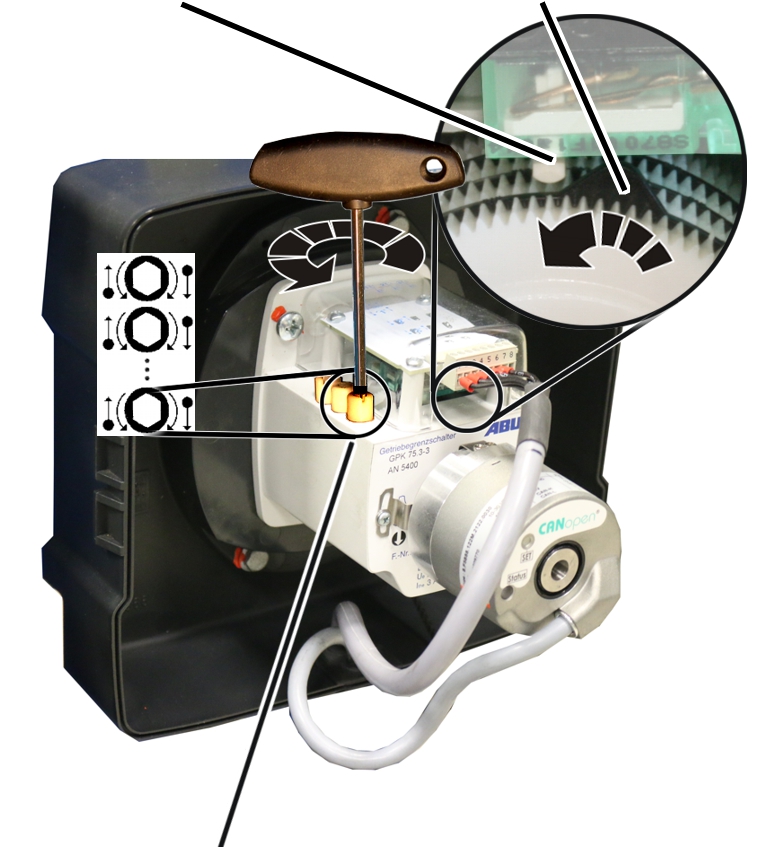
- Tourner la vis de réglage jusqu'à ce que la came de contacteur se trouve à droite du micro-interrupteur. Elle ne doit se trouver ni à gauche du micro-interrupteur, ni exactement dessus.
- Tourner la vis de réglage vers la gauche jusqu'à ce que la came de contacteur soit pressée, dans le sens inverse des aiguilles d'une montre, contre le micro-interrupteur et qu'on entende un clic.
- Le point de commutation pour la position la plus basse du crochet peut alors être réglé. À partir de ce point de commutation, le crochet de levage s'arrête en exploitation normale après avoir freiné. La course de freinage est déterminée automatiquement à l'étape ABUControl suivante.
- La position la plus basse du crochet de levage est maintenant déterminée.
Déterminer la course de freinage
En exploitation normale, le crochet de levage ralentit à la vitesse de levage lente avant de s'arrêter à la position la plus basse du crochet.
La course de freinage est déterminée automatiquement par ABUControl.
- Lever le crochet de levage quelques mètres vers le haut, sans charge.
- Descendre le crochet de levage vers le bas à la vitesse de levage rapide.
- Le crochet de levage s'arrête au niveau de la position la plus basse du crochet.
En fonction de la modification effectuée préalablement sur le point de commutation, il est possible que le crochet de levage se déplace à la vitesse de levage rapide jusqu'au point de commutation pour s'y arrêter subitement, ou que le crochet de levage freine plus tôt que nécessaire pour se déplacer à la vitesse de levage lente sur un trajet prolongé.
Si le crochet de levage doit se déplacer très longtemps à la vitesse de levage lente, la position finale de la phase de freinage peut être modifiée manuellement. Voir « Modifier temporairement la position de freinage du motoréducteur du dispositif de levage ».
- ABUControl sauvegarde le nouveau point de commutation de la position la plus basse du crochet et calcule automatiquement la course de freinage requise.
Au prochain engagement du point de commutation :
- Un peu avant la position la plus basse du crochet, le crochet de levage ralentit (en fonction de la vitesse de levage actuelle) à la vitesse de levage lente.
- Juste avant le point de commutation, le crochet de levage ne se déplace plus qu'à la vitesse de levage lente.
- Au niveau du point de commutation, le crochet de levage s'arrête.
Contrôler le réglage
- Monter le crochet de levage.
- Abaisser le crochet de levage à vitesse de levage lente et à vitesse de levage rapide et contrôler si le crochet de levage s'arrête au niveau de la position la plus basse du crochet.
Uniquement avec fin de course de réducteur « GGS »
Plomber les vis de réglage
Plombage
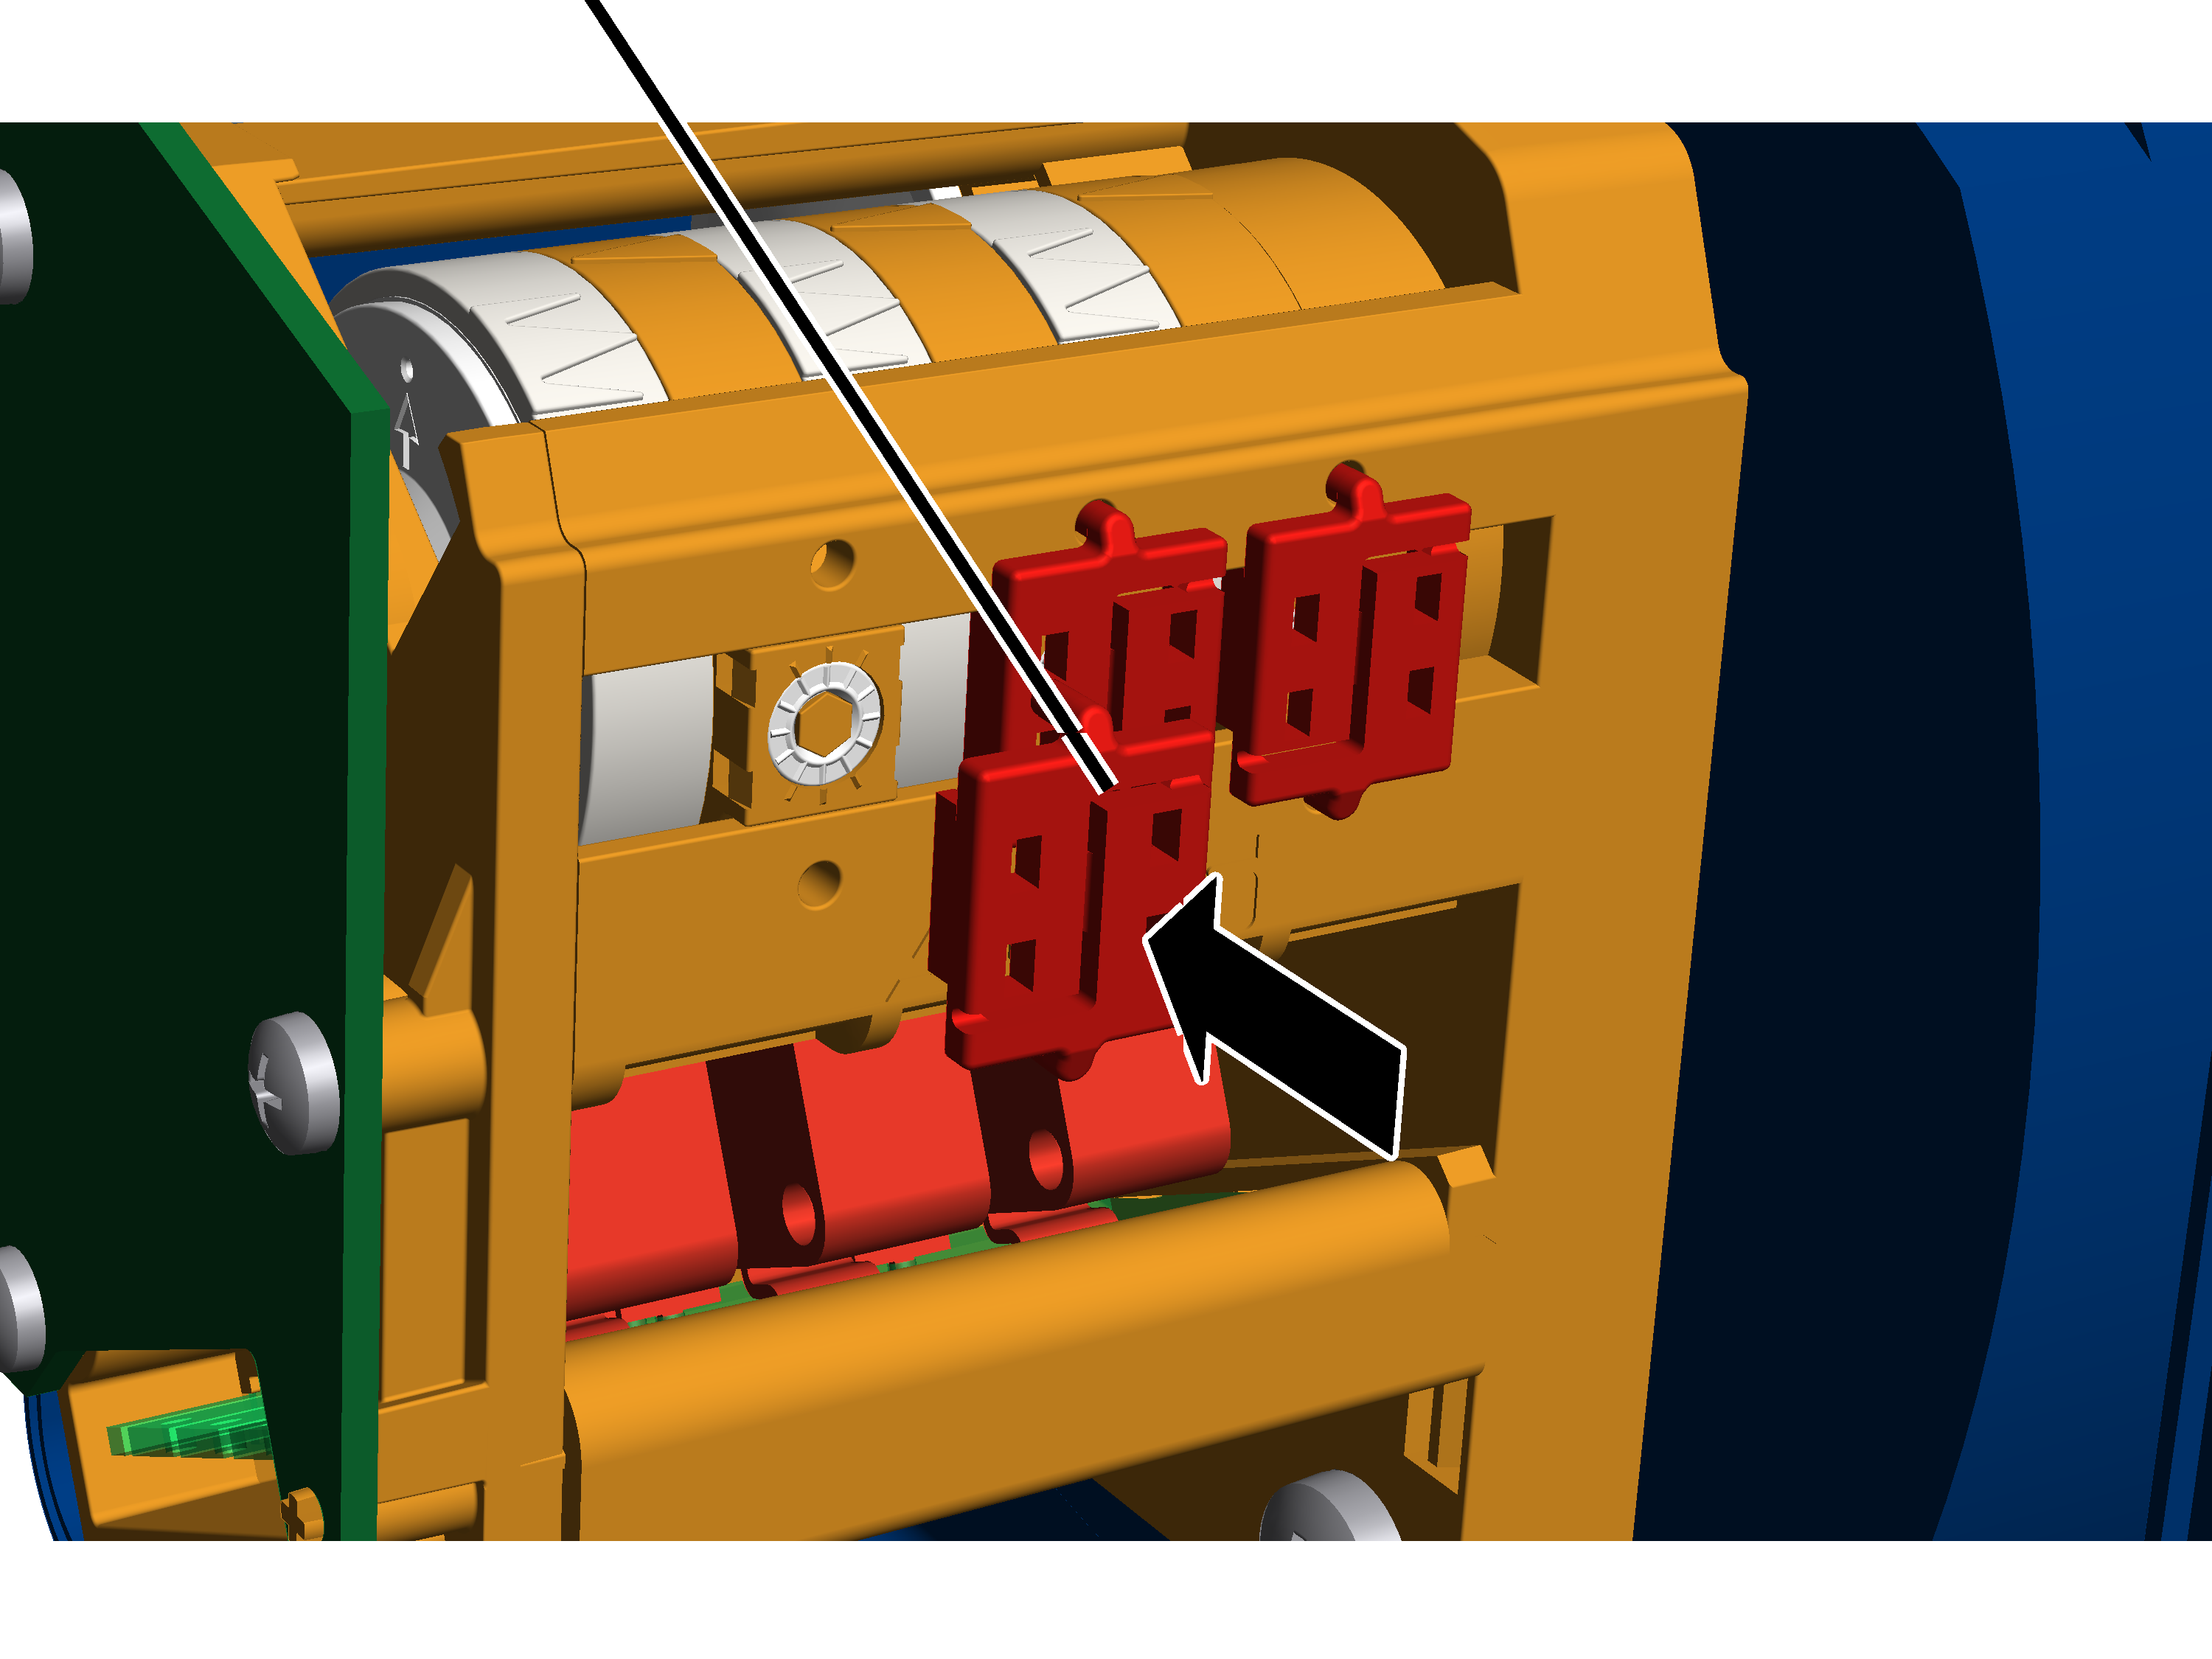
- Placer et enfoncer le plombage sur la vis de réglage.
Monter, régler et effectuer l'apprentissage du capteur de distance
Capteur de distance pour translation du chariot de direction : à l'aide du capteur de distance, les chariots de direction mesurent, via rayon laser, leur distance par rapport à l'extrémité de la poutre principale. L'arrêt progressif et la coupure totale sont réalisés à partir de cette mesure (au lieu des interrupteurs à levier en croix habituels) ; de plus, le système calcule la sécurité anti-collision par l'intermédiaire de la position des deux chariots de direction ainsi calculée. En fonctionnement commun des deux chariots de direction, l'écart toujours constant entre les chariots de direction est également calculé et réglé sur la base de cette mesure.
Capteur de distance pour translation du pont : à l'aide du capteur de distance, les ponts mesurent, via rayon laser, leur distance par rapport au pont duplex (ou par rapport aux deux ponts duplex). Ceci permet de réaliser l'arrêt progressif et la coupure totale par rapport au(x) pont(s) duplex (au lieu des cellules photoélectrique à réflexion habituelles). C'est également à partir de cette mesure que le système règle la distance continue pour le fonctionnement en tandem. L'arrêt progressif et la coupure totale à la fin de chemin de roulement s'effectue à l'aide d'interrupteurs à levier en croix.
En général, un maintien à distance de ponts pour des raisons statiques ou des raisons de charge s'effectue par l'intermédiaire de cellules photoélectriques à réflexion ou de cellules photoélectriques à voie unique. Pour la commande de profil du bâtiment, des interrupteurs à levier en croix ou un système de mesure de la valeur absolue sont habituellement utilisés.
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Aperçu : capteur de distance et réflecteur
- Avec capteur de distance pour translation du pont : le capteur de distance du pont et le réflecteur pour le capteur de distance du pont duplex sont fixés au sommier sur un support commun. Sur le pont duplex, la disposition du capteur de distance et du réflecteur est donc inversée. Les rayons laser du capteur de distance ne doivent pas se croiser.
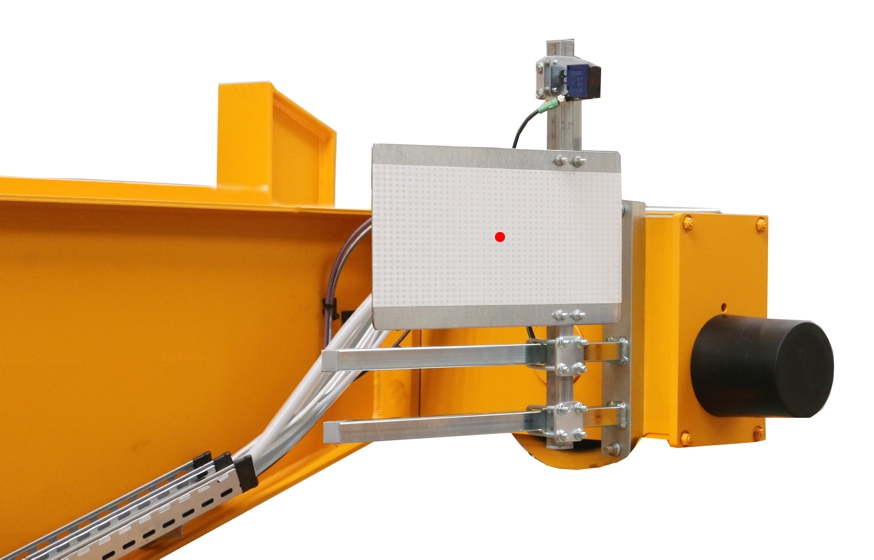
- Avec capteur de distance pour translation du chariot sur le treuil à câble GM modular : le capteur de distance est introduit latéralement dans le cache du tambour à câble sur un support. Le réflecteur est collé sur le sommier du pont sous forme de film adhésif ou fixé à un tube carré.
- Avec capteur de distance pour translation du chariot sur le treuil à câble GM kompakt : le capteur de distance est monté sur le châssis du chariot de direction avec un support magnétique. Le réflecteur est collé sur le sommier du pont sous forme de film adhésif ou fixé à un tube carré.
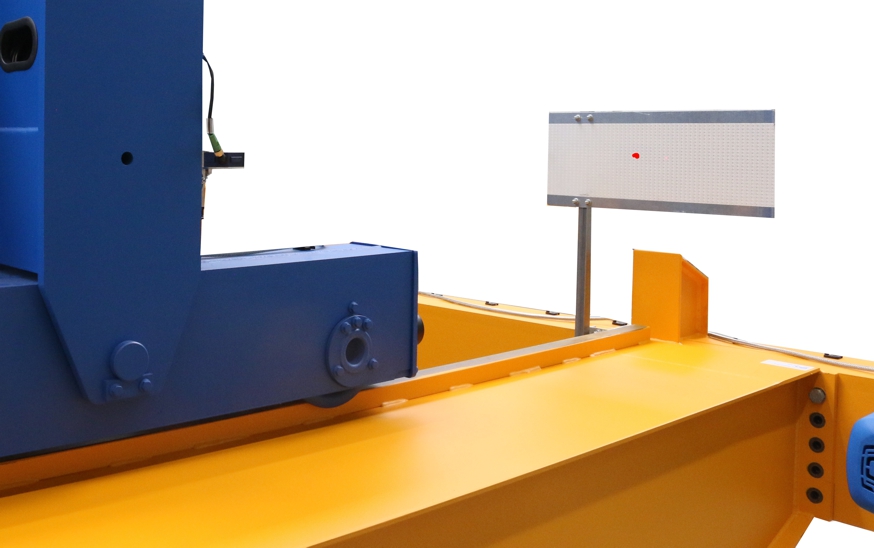
Monter le capteur de distance
Le capteur de distance doit être fixé à un tube carré avec un support sur le sommier ou installé sur le treuil à câble avec un support magnétique.
Uniquement avec capteur de distance sur tube carré
Montage du support pour les cellules photoélectriques
Étrier fileté
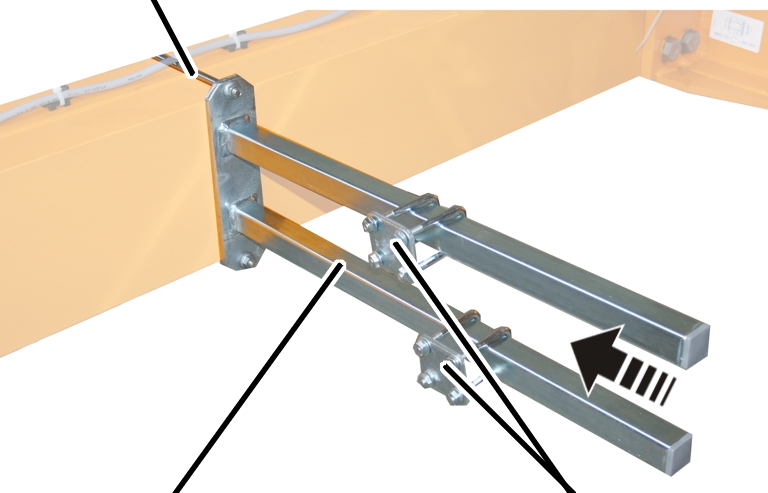
- Fixer le support au sommier.
- Visser le support avec l'étrier fileté.
Étrier fileté |
Couple de serrage |
|---|---|
M8 |
25 Nm |
M10 |
50 Nm |
M12 |
75 Nm |
- Enfiler et fixer les 2 brides pour tuyau.
- Introduire le tube carré dans les brides pour tuyau et le visser.
AdaptateurPlaque de fixation
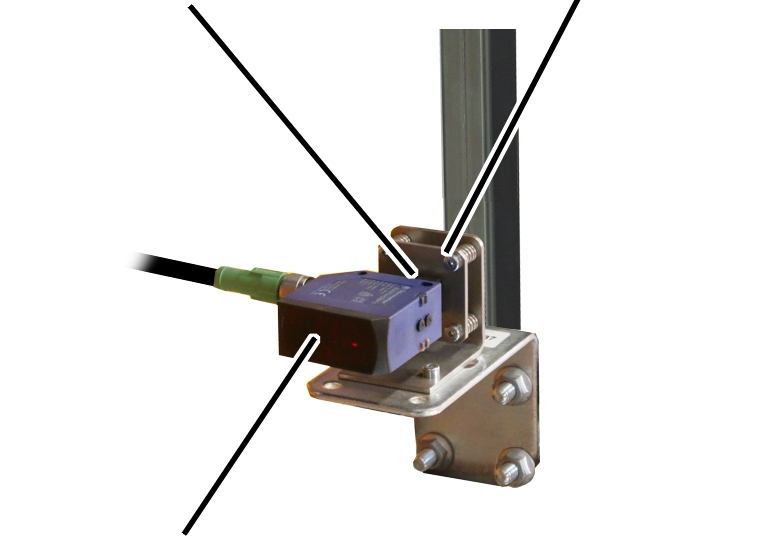
- Glisser le support complet sur le tube carré.
- Fixer le support à l'aide des écrous à côtes M8 (4x).
- Glisser le capteur de distance dans l'adaptateur sur la plaque de fixation et serrer les vis.
Uniquement avec capteur de distance sur support magnétique
- Sur les dessins suivants, choisir la taille et le type appropriés.
- Relever les cotes A et B dans les tableaux suivants.
Support magnétique
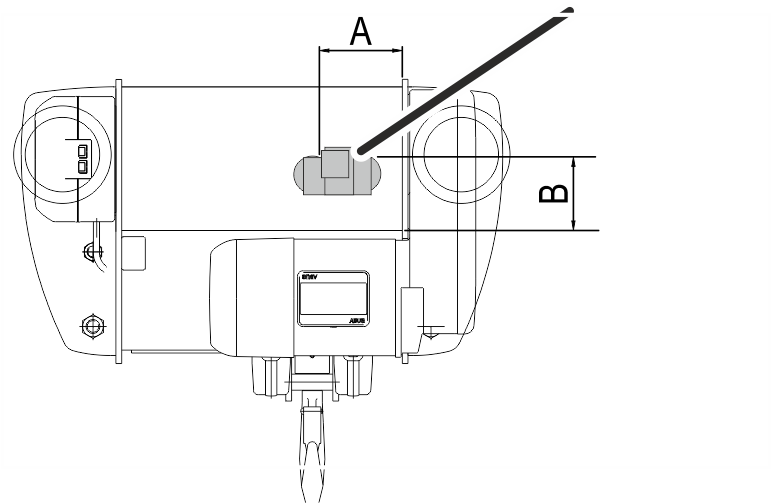
Position de montage du support magnétique sur le treuil à câble E
Taille |
Cote A |
Cote B |
|---|---|---|
800 4/1 |
130 |
100 |
1000 2/1 |
130 |
130 |
1000 4/1 |
130 |
130 |
2000 2/1 |
130 |
130 |
2000 4/1 |
130 |
160 |
3000 2/1 |
130 |
160 |
3000 4/1 |
130 |
160 |
5000 2/1 |
130 |
160 |
5000 4/1 |
130 |
200 |
6000 2/1 |
130 |
160 |
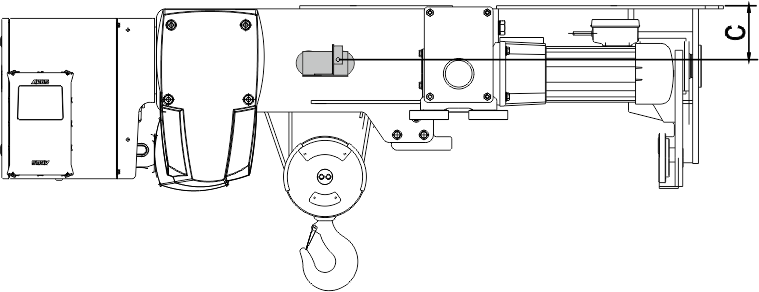
Position de montage du support magnétique sur le treuil à câble S. Tenir compte de la cote C et fixer le capteur de distance en le centrant le plus possible sur l'entraînement par câble.
Taille |
Cote A |
|---|---|
800 4/1 |
140 |
1000 4/1 |
180 |
2000 4/1 |
180 |
3000 2/1 |
180 |
3000 4/1 |
245 |
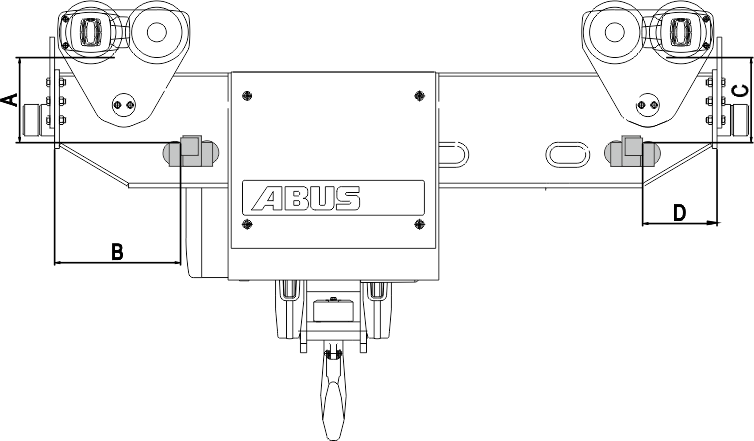
Position de montage du support magnétique sur le treuil à câble U. Tenir compte des différentes positions pour le capteur de distance gauche et droit.
Taille |
Cote A |
Cote B |
Cote C |
Cote D |
|---|---|---|---|---|
5000 4/1 |
330 |
350 |
310 |
660 |
6000 2/1 |
325 |
640 |
285 |
560 |
6000 4/1 |
400 |
320 |
370 |
595 |
7000 2/1 |
360 |
420 |
450 |
550 |
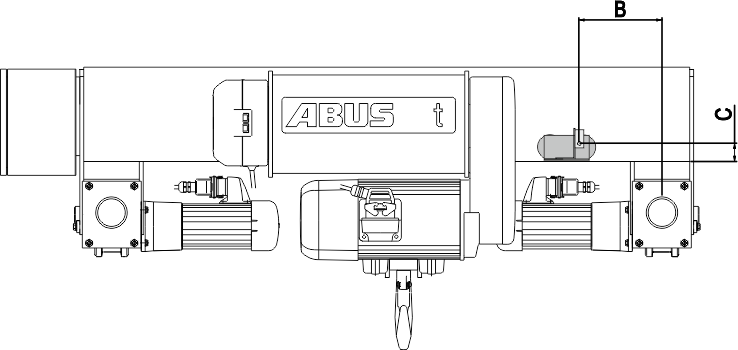
Position de montage du support magnétique sur le treuil à câble D.
Taille |
Cote A |
Cote B |
|---|---|---|
800 4/1 |
210 |
60 |
1000 4/1 |
200 |
50 |
2000 2/1 |
200 |
50 |
2000 4/1 |
200 |
50 |
3000 2/1 |
225 |
50 |
3000 4/1 |
225 |
50 |
5000 2/1 |
200 |
50 |
5000 4/1 |
130 |
50 |
5000 4/2 |
200 |
50 |
5000 6/1 |
130 |
50 |
6000 2/1 |
200 |
45 |
6000 4/1 |
170 |
50 |
6000 6/1 |
200 |
50 |
7000 2/1 |
190 |
50 |
7000 4/1 |
190 |
50 |
7000 4/2 |
190 |
50 |
7000 6/1 |
190 |
60 |
7000 8/2 |
190 |
50 |
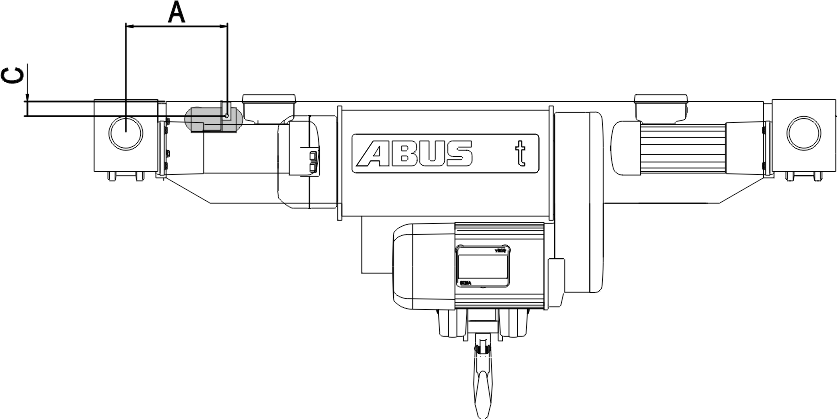
Position de montage du support magnétique sur le treuil à câble DA.
Taille |
Cote A |
Cote C |
|---|---|---|
800 4/1 |
540 |
30 |
1000 4/1 |
250 |
35 |
2000 2/1 |
520 |
55 |
2000 4/1 |
520 |
55 |
3000 2/1 |
470 |
50 |
3000 4/1 |
550 |
60 |
5000 2/1 |
550 |
45 |
5000 4/1 |
610 |
55 |
6000 2/1 |
565 |
50 |
6000 4/1 |
700 |
55 |
7000 2/1 |
590 |
70 |
7000 4/1 |
390 |
170 |
7000 6/1 |
350 |
200 |
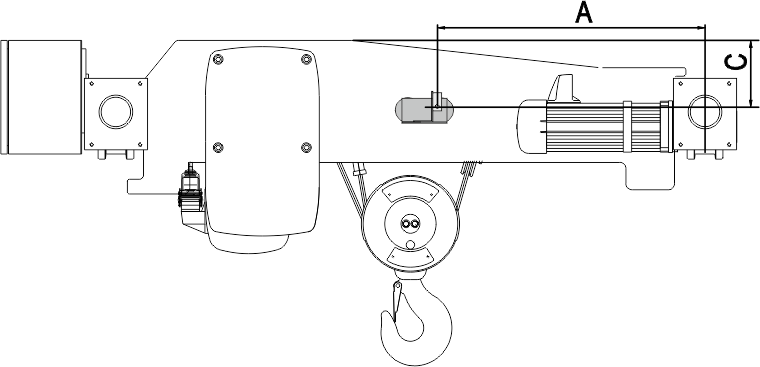
Position de montage du support magnétique sur le treuil à câble DQA. Tenir compte de la cote C et fixer le capteur de distance en le centrant le plus possible sur l'entraînement par câble.
Taille |
Voie |
Cote C |
|---|---|---|
2000 |
1400 |
100 |
3000 |
1400 |
85 |
2000 |
1600 |
100 |
3000 |
1600 |
85 |
5000 |
1600 |
75 |
6000 |
1600 |
80 |
2000 |
2000 |
95 |
3000 |
2000 |
85 |
5000 |
2000 |
75 |
6000 |
2000 |
85 |
2000 |
2500 |
100 |
3000 |
2500 |
80 |
5000 |
2500 |
75 |
6000 |
2500 |
85 |
7000 |
2500 |
100 |
7000 |
3000 |
100 |
7000 |
3500 |
100 |
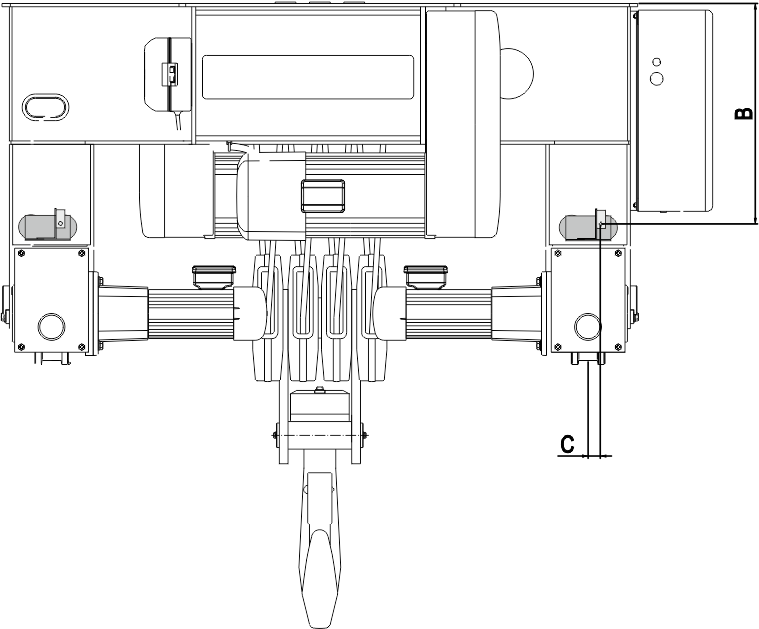
Position de montage du support magnétique sur le treuil à câble Z.
Taille |
Cote B |
|---|---|
5000 4/2 |
535 |
5000 8/2 |
580 |
6000 4/2 |
565 |
6000 8/2 |
570 |
7000 4/2 |
725 |
7000 6/2 |
850 |
7000 8/2 |
660 |
7000 10/2 |
300 |
7000 12/2 |
470 |
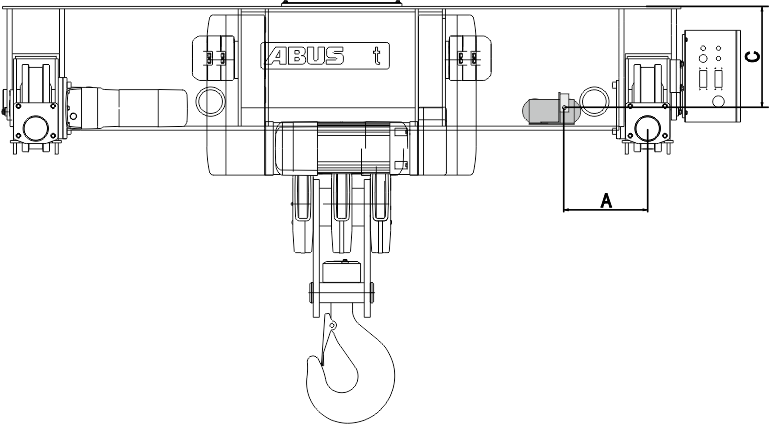
Position de montage du support magnétique sur le treuil à câble ZA.
Taille |
Cote A |
Cote C |
|---|---|---|
5000 8/2 |
315 |
355 |
6000 8/2 |
315 |
200 |
7000 6/2 |
440 |
500 |
7000 8/2 |
420 |
482 |
7000 10/2 |
500 |
570 |
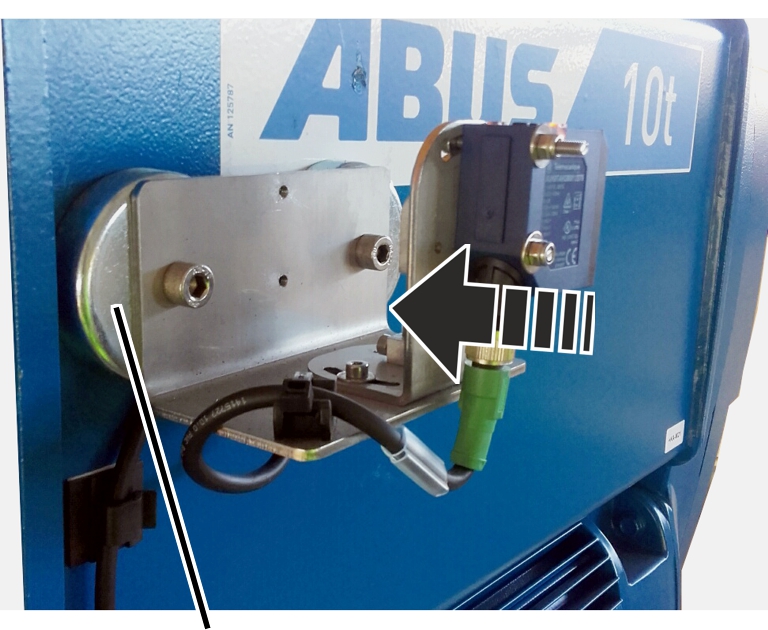
- Installer le support magnétique sur le treuil à câble.
La position indiquée se réfère au point du capteur de distance au niveau duquel le rayon laser sort du capteur de distance.
Selon la situation de montage, la position du support magnétique est éventuellement déjà marquée.
Uniquement avec treuil à câble GM modulaire
Côté tambour
- Retirer le cache du côté tambour.
Cornière
- À l'aide de la fente, introduire la cornière latéralement dans le cache.
- Mettre en place le cache sur le treuil à câble.
- Glisser le capteur de distance dans l'adaptateur sur la plaque de fixation et serrer les vis.
Monter le réflecteur
- Marche tandem : éloignez les ponts le plus possible l'un de l'autre.
- Fonctionnement commun de deux chariots de direction : éloignez les chariots de direction le plus possible l'un de l'autre.
Uniquement avec réflecteur comme film adhésif
- Positionner le réflecteur comme film adhésif de sorte à ce que le point laser se trouve le plus au milieu possible.
Le réglage exact aura lieu plus tard sur le capteur de distance. La position du film collé ne peut plus être rectifiée.
- Presser le film adhésif.
Uniquement avec réflecteur sur un tube carré
Étrier fileté
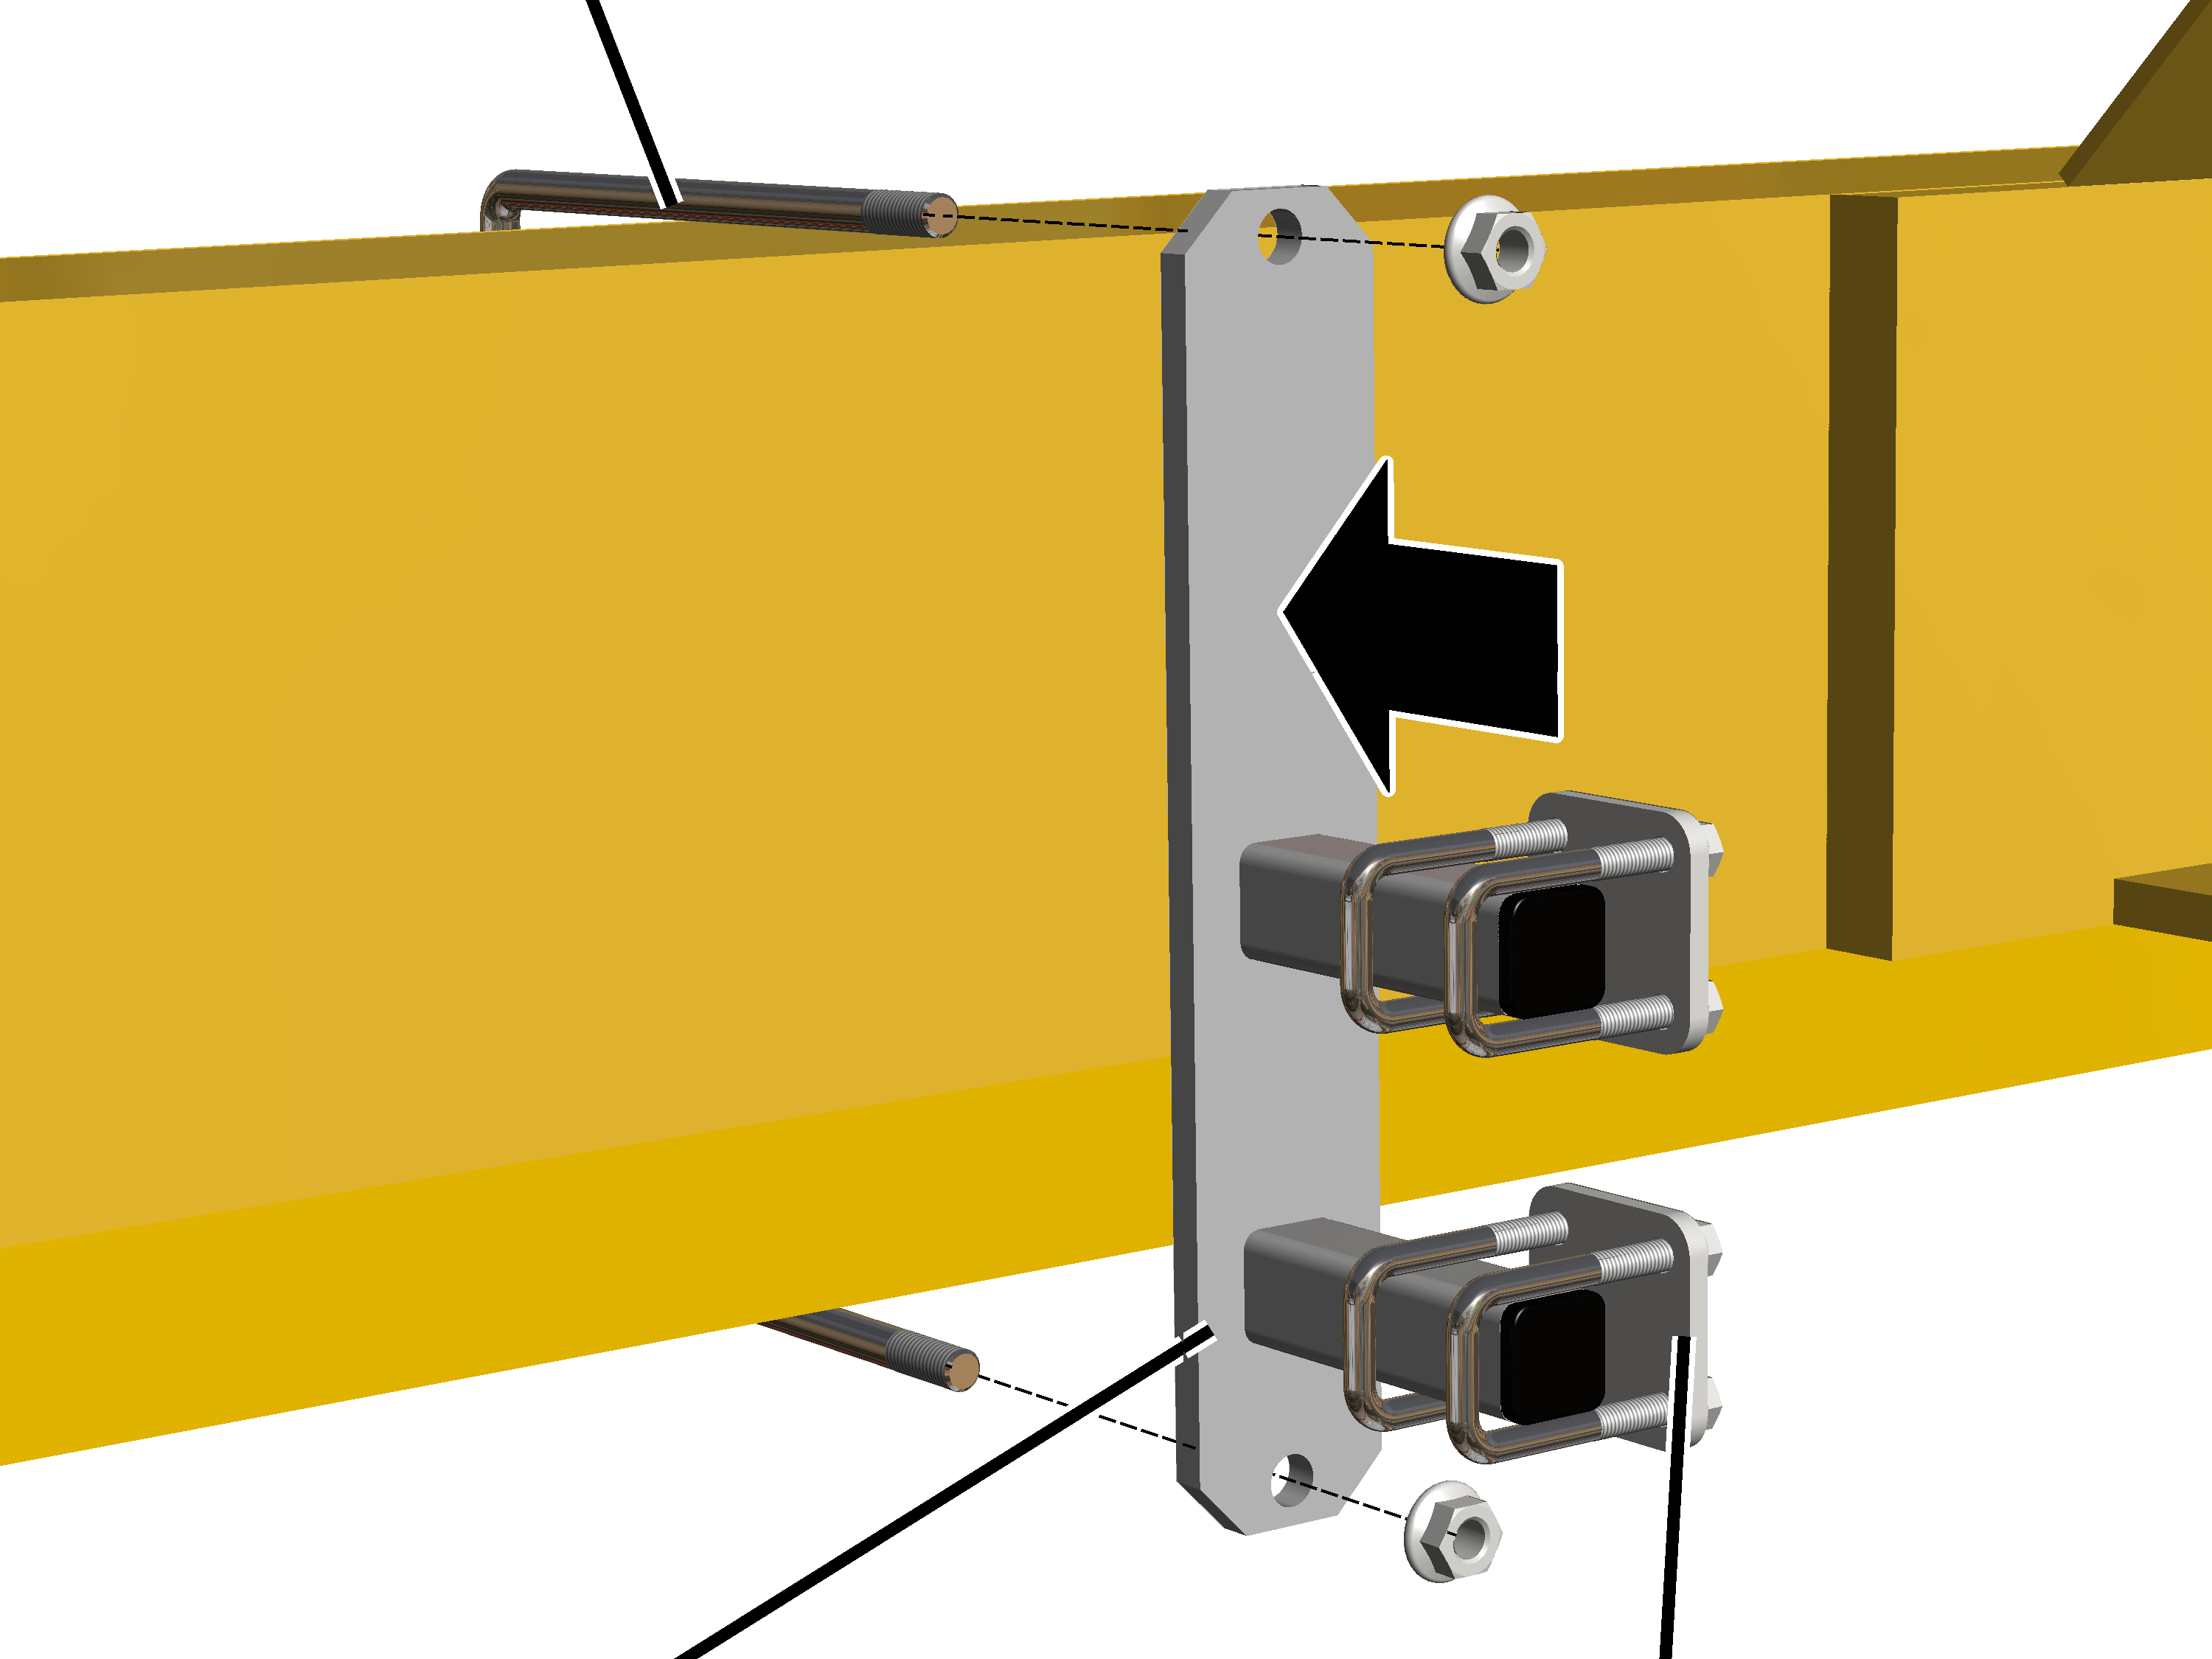
- Visser le support avec l'étrier fileté.
Étrier fileté |
Couple de serrage |
|---|---|
M8 |
25 Nm |
M10 |
50 Nm |
M12 |
75 Nm |
- Enfiler et fixer les 2 brides pour tuyau.
tube carré
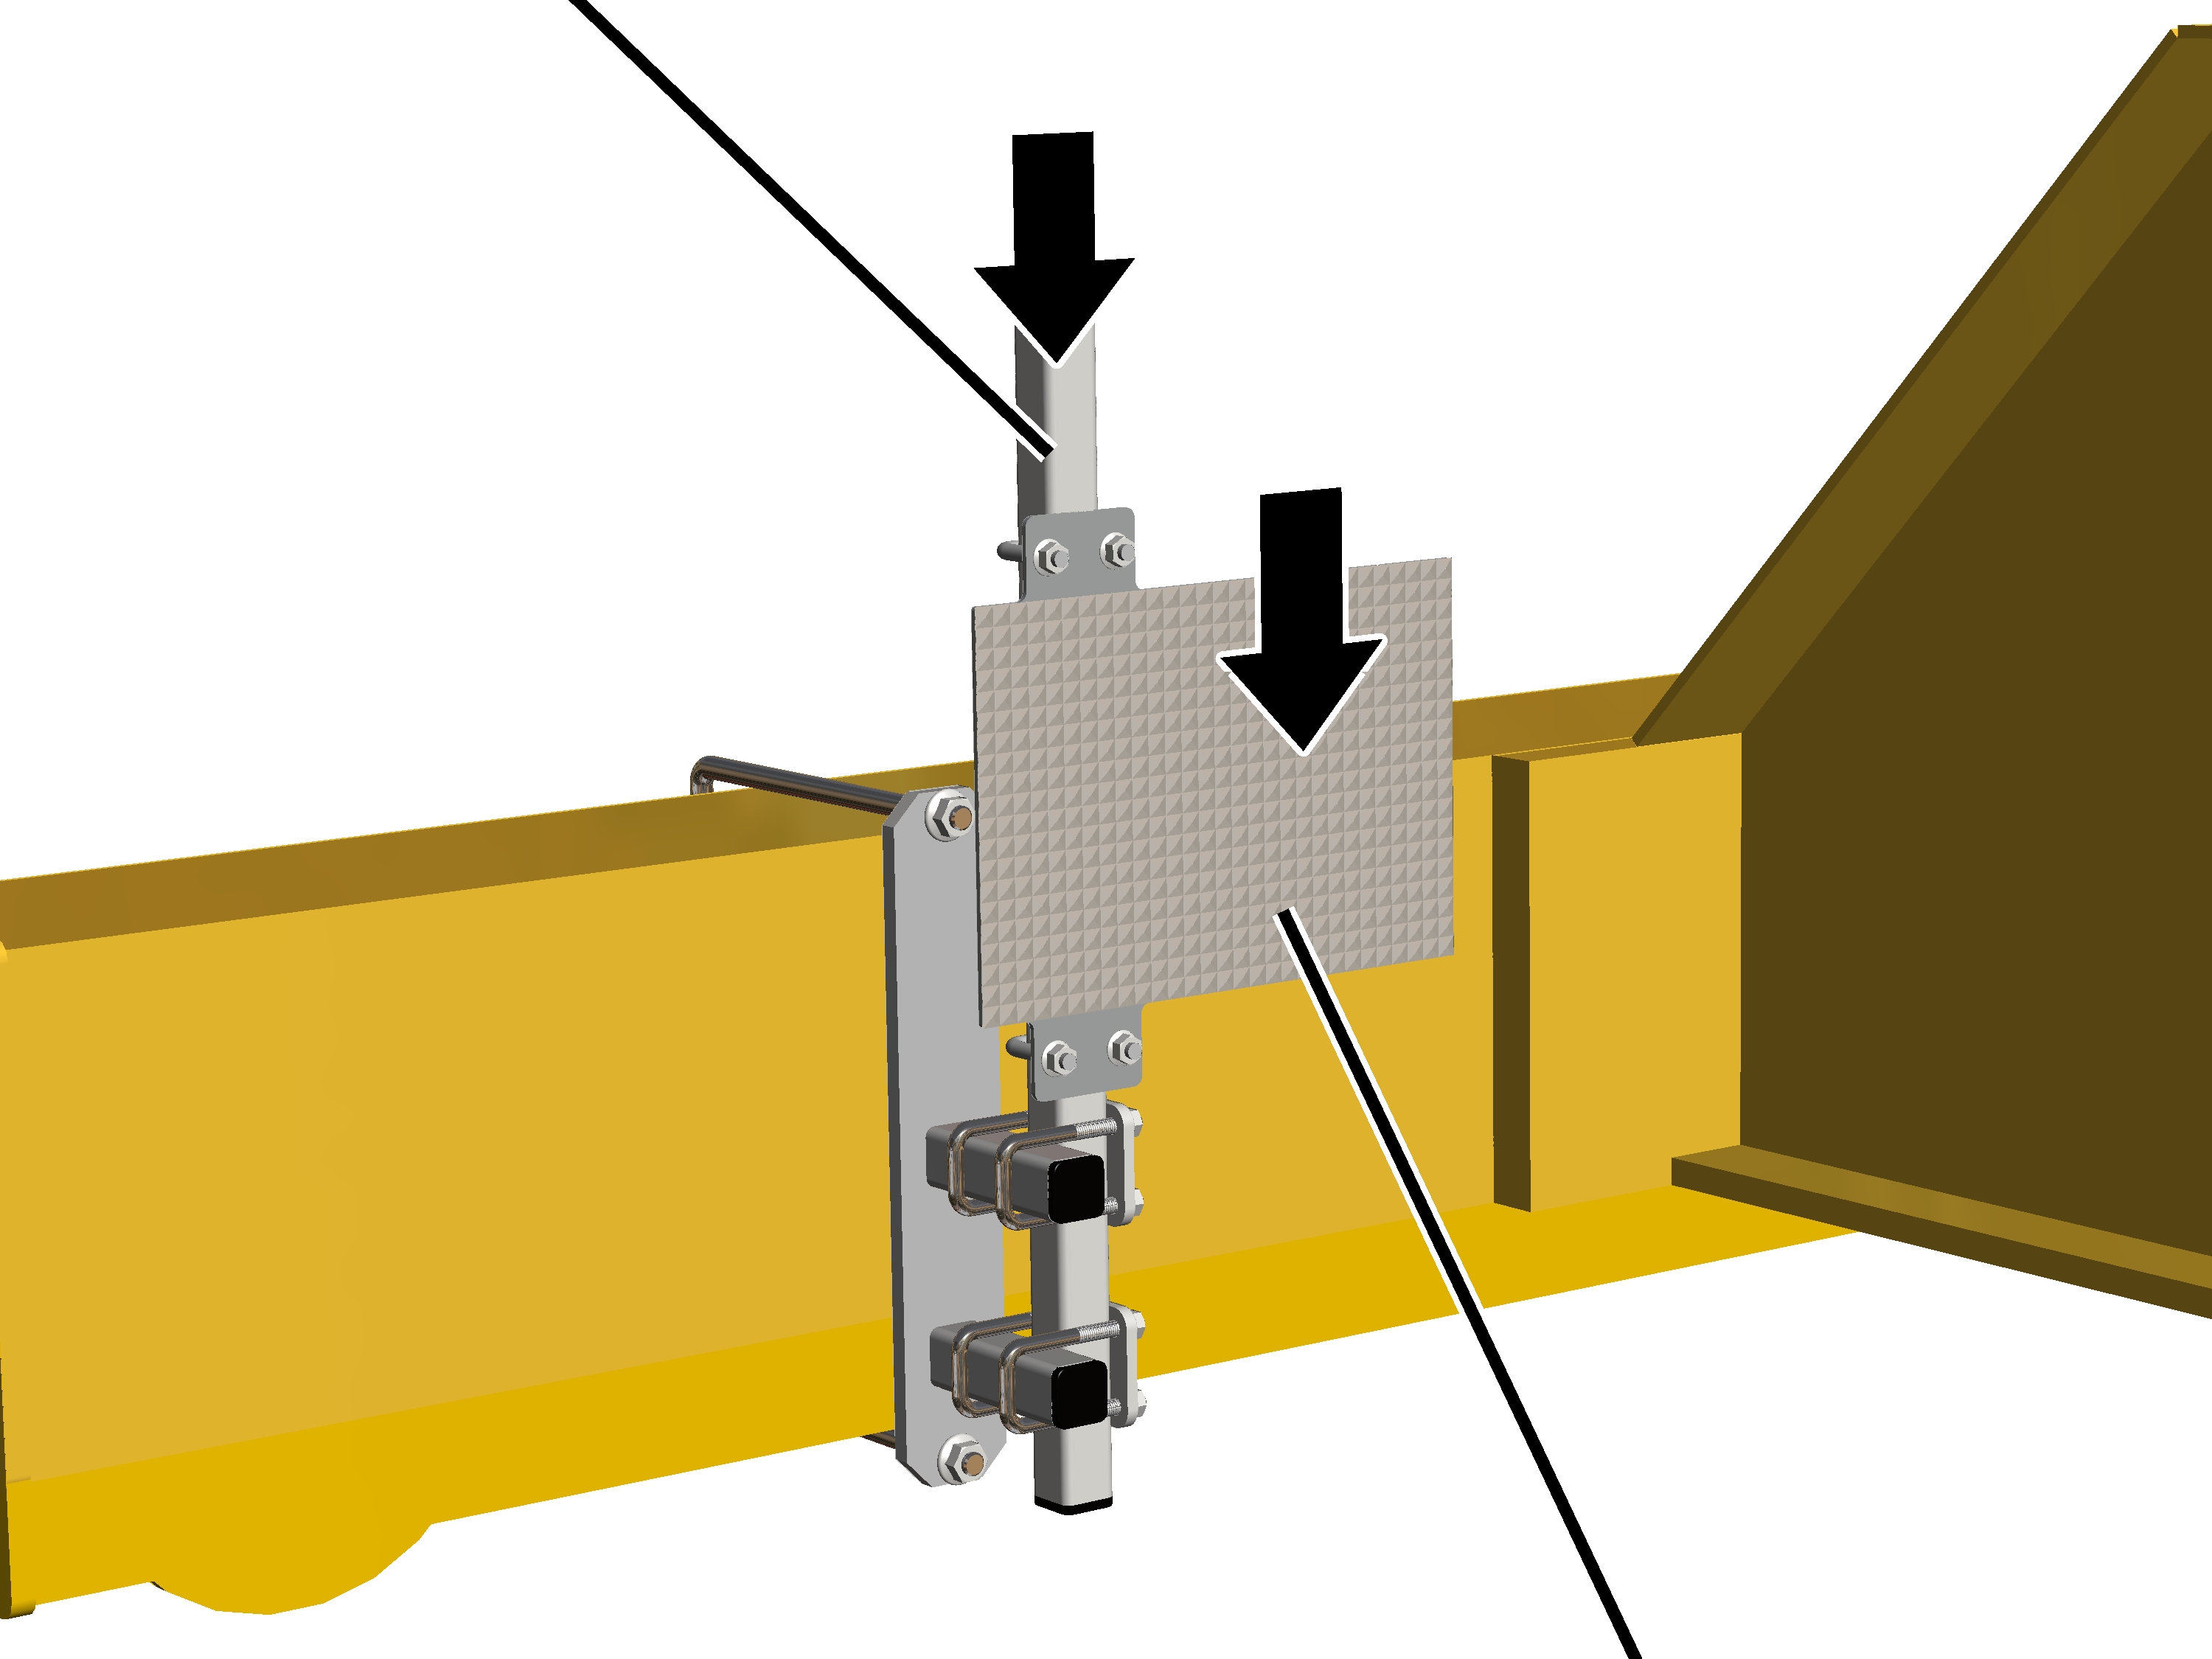
- Introduire le tube carré dans les brides pour tuyau.
- Glisser le réflecteur sur le tube carré.
- Déplacer le réflecteur de sorte à ce que le point laser se trouve le plus au milieu possible.
Le réglage exact aura lieu plus tard sur le capteur de distance.
- Bien visser manuellement les brides pour tuyau et le réflecteur à l'aide des 4 écrous à côtes M8.
Régler le capteur de distance
Uniquement avec support
Vis à tête cylindrique M6x20
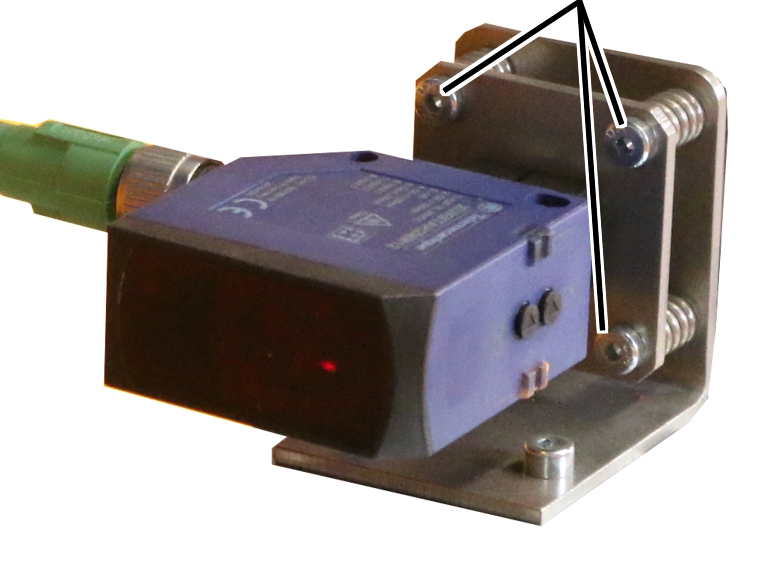
- Régler le capteur de distance à l'aide des vis à tête cylindrique M6x20 (3x) de sorte à ce que le pont laser se trouve exactement au milieu du réflecteur.
- Si le capteur de distance reçoit le rayon laser renvoyé par le réflecteur, les LED du capteur de distance s'allument.
- Si le capteur de distance nr reçoit pas le rayon laser, une des LED du capteur de distance clignote.
Uniquement avec support magnétique
Régler le capteur de distance à l'aide du réglage grossier et du réglage fin de sorte à ce que le point laser se trouve exactement au milieu du réflecteur.
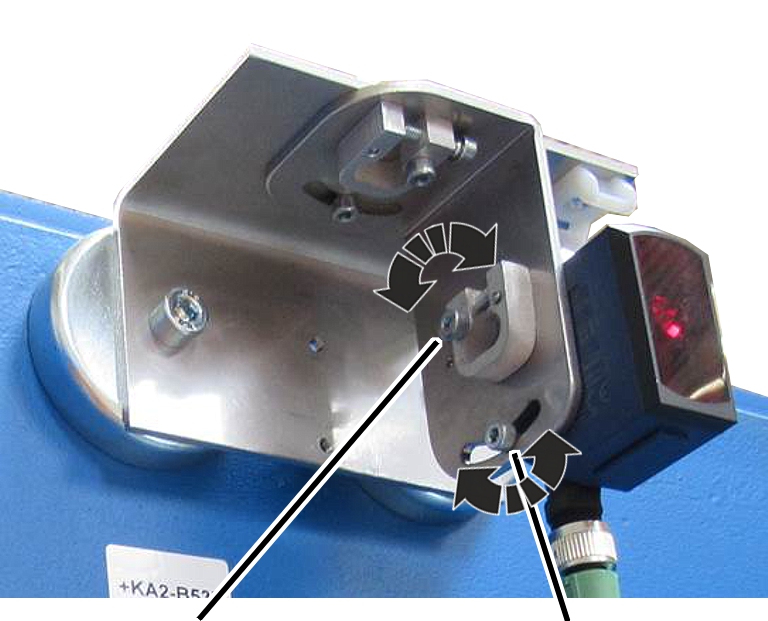
- Desserrer la vis à tête cylindrique pour le réglage grossier dans le trou oblong et basculer le capteur de distance.
- Si nécessaire : desserrer la vis à tête cylindrique du réglage fin et effectuer le réglage fin du capteur de distance avec la courte vis à tête cylindrique transversale.
- Si le capteur de distance reçoit le rayon laser renvoyé par le réflecteur, les LED du capteur de distance s'allument.
- Si le capteur de distance ne reçoit pas le rayon laser, une des LED du capteur de distance clignote.
- Visser les 2 longues vis à tête cylindrique.
- Parcourir le champ de déplacement complet avec le pont (ou le chariot de direction) et contrôler si le rayon laser touche le réflecteur en chaque position sans s'éloigner dans le sens latéral ou horizontal.
Afficher les réglages du capteur de distance
Aperçu : navigation dans KranOS |
|---|
Utilisateur « SERVICE » 🡪 « Translation du pont » 🡪 « Capteurs de distance pour translation du pont » |
Utilisateur « SERVICE » 🡪 « Translation de chariot » 🡪 « Capteurs de distance pour translation du chariot » |
- Se connecter à KranOS en tant qu'utilisateur « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Dans le menu principal, sélectionner le motoréducteur de chariot de direction ou le motoréducteur de pont souhaité (par exemple Translation du chariot de direction 1 ou Translation du pont).
- La fenêtre du motoréducteur souhaité apparaît.
- Dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Capteurs de distance pour translation du pont » (ou « Capteurs de distance pour translation du chariot »).
Effectuer l'apprentissage du capteur de distance
Un apprentissage du capteur de distance est alors effectué. Pour ce faire, le pont/chariot de direction est déplacé à la position souhaitée, et la valeur déterminée pour cette position par le capteur de distance est sauvegardée dans ABUControl.
Interrupteur «Mode programmation »
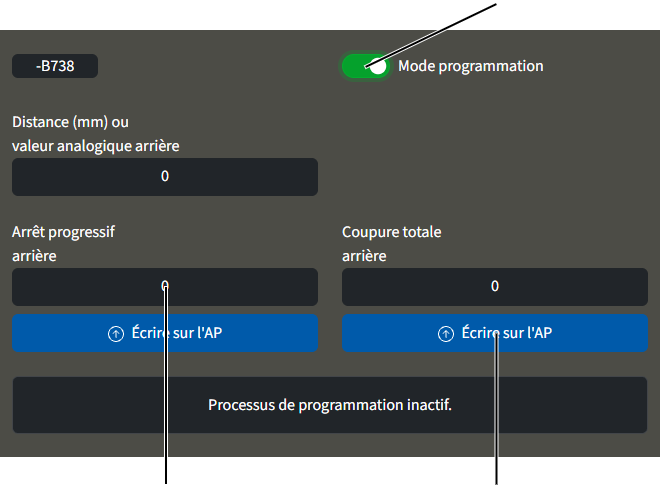
- Cliquer sur l'interrupteur «Mode programmation ».
- L'interrupteur apparaît sur fond vert.
- Le mode d'apprentissage est activé.
- La mention « Mettre la fin de course hors service » s'affiche.
D'éventuels points de commutation sauvegardés pour l'arrêt progressif et la coupure totale sont désormais ignorés.
Le chariot de direction (le pont) peut alors être déplacé à de nouvelles positions quelconques.
- Un message apparaît demandant quel point de commutation (arrêt progressif ou coupure totale) doit être atteint.
- Déplacer le chariot (le pont) à la position correspondante.
Le capteur de distance doit être éloigné au moins 0,35 m du réflecteur.
- Dans la colonne du point de commutation à apprendre : cliquer sur le bouton « Écrire sur l'AP ».
- La valeur mesurée pour la position actuelle est affichée dans la zone de texte.
La valeur affichée est une valeur mesurée sans unité de mesure à partir de laquelle la position sera calculée plus tard.
- Répéter la procédure pour les autres points de commutation.
Après la sauvegarde des points de commutation :
- Le mode d'apprentissage est arrêté automatiquement.
- Le contournement des fins de course est désactive automatiquement.
Étalonner le système de mesure de charge avec une charge d'essai soulevée
Le système de mesure de charge détermine constamment la charge actuelle du crochet de levage. Cette valeur est requise pour de nombreuses fonctions du pont, en particulier pour le limiteur de charge.
Le système de mesure de charge doit être étalonné une fois avec une charge d'essai soulevée pour permettre d'évaluer la charge accrochée.
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Conditions requises pour l'étalonnage :
- L'étalonnage nécessite une charge d'essai.
- La masse exacte de la charge d'essai doit être connue.
- La masse de la charge d'essai doit correspondre si possible à la capacité maximale du pont/du chariot de direction ou approcher le plus possible cette capacité maximale.
D'habitude, une charge d'essai de 110 % de la capacité maximale du pont est utilisée pour le contrôle dynamique de la capacité maximale du pont. Celle-ci peut également être utilisée pour l'étalonnage.
Une charge supérieure à la capacité maximale du pont ne doit être levée que par une personne autorisée, au cours du contrôle avant la première mise en service d'un système de ponts.
Lorsqu'une charge supérieure à 110 % de la capacité maximale du pont est accrochée, ABUControl bloque la fonction de levage. La charge ne peut plus être levée, mais uniquement déposée.
Afficher l'étalonnage du mécanisme de levage
Aperçu : navigation dans KranOS |
|---|
Utilisateur « SERVICE » 🡪 « Mécanisme de levage » 🡪 « Étalonnage du mécanisme de levage » |
- Se connecter à KranOS en tant qu'utilisateur « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Dans le menu principal, sélectionner le mécanisme de levage souhaité (par exemple le mécanisme de levage 1).
- La fenêtre du mécanisme de levage souhaité apparaît.
- Dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Étalonnage du mécanisme de levage ».
Sélectionner les canaux de mesure de charge
La zone de gauche de la fenêtre « Étalonnage du mécanisme de levage » est destinée à l'étalonnage avec une charge d'essai soulevée. En revanche, la zone de droite dotée du bouton « Étalonner le capteur de charge » est nécessaire uniquement lorsque la traverse à point fixe ou le capteur de charge a été remplacé(e).
Champ de saisie « Charge d'essai »Bouton « Étalonner le capteur de charge »
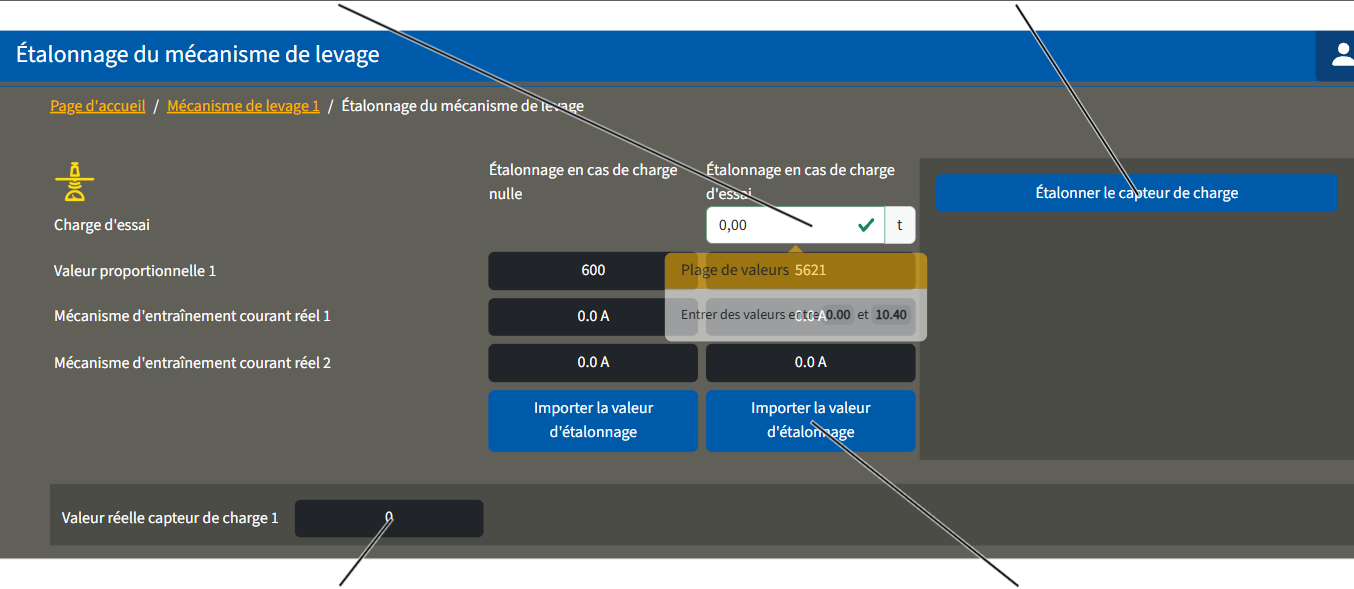
- La fenêtre « Étalonnage du mécanisme de levage » apparaît.
- Dans le champ « Valeur réelle capteur de charge », la valeur mesurée actuelle du capteur de charge apparaît et est sans cesse actualisée.
Les valeurs actuelles sur les lignes « Valeur proportionnelle » et « Valeur réelle capteur de charge » sont des valeurs sans unité de mesure à partir desquelles la charge sera calculée plus tard.
Étalonner la charge nulle
- Si nécessaire : enlever la charge et les accessoires d'accrochage de charge du crochet de levage.
- Lever/descendre le crochet de levage vide de manière à ce qu'il pende relativement haut, par ex. à peu près un mètre en dessous de la position la plus haute du crochet.
Ainsi, le poids du câble déroulé n'est pas pris en compte.
Valeur proportionnelle mesurée
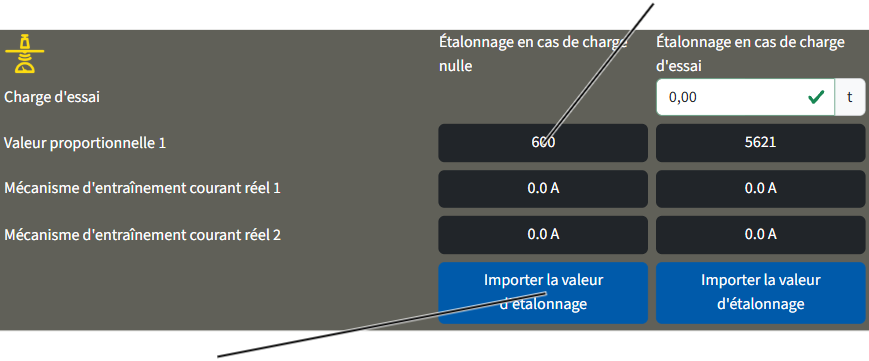
- Cliquer sur le bouton « Importer la valeur d'étalonnage » dans la colonne « Étalonnage en cas de charge nulle ».
- La valeur actuelle est enregistrée en tant que charge nulle et affichée dans le champ « Valeur proportionnelle » de la colonne « Étalonnage en cas de charge nulle ».
Étalonner la charge d'essai
Champ de saisie « Charge d'essai »
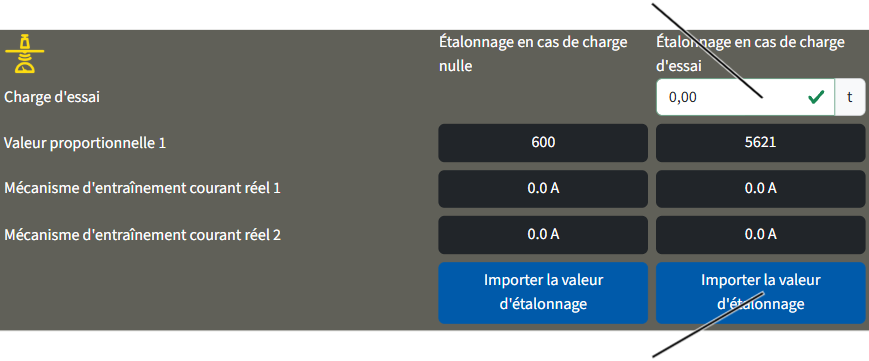
- Cliquer sur le champ de saisie « Charge d'essai » dans la colonne « Étalonnage en cas de charge d'essai ».
- Entrer la masse de la charge d'essai.
- La valeur entrée est reprise.
- Respecter les règles de sécurité du travail et lever la charge d'essai.
- Attendre jusqu'à ce que la charge d'essai pend au crochet de levage sans bouger.
- Cliquer sur le bouton « Importer la valeur d'étalonnage » dans la colonne « Étalonnage en cas de charge d'essai ».
- La valeur définie avec la charge d'ess« Valeur proportionnelle »ai actuelle est enregistrée. La valeur affichée dans le champ « Valeur proportionnelle » de la colonne « Étalonnage en cas de charge d'essai » dépend de la capacité du pont. Si le pont a été calibré avec une charge d'essai inférieure à la capacité, la valeur est affichée dans le champ « Valeur proportionnelle » par extrapolation de la capacité. La valeur affichée dans le champ « Valeur proportionnelle » est alors supérieure à la valeur dans le champ « Valeur réelle capteur de charge ».
Contourner le limiteur de charge
Pour le contrôle avant la première mise en service, un essai statique avec 1,25 fois le poids de la capacité maximale du pont doit être effectué, ainsi qu'un essai dynamique avec 1,1 fois le poids de la capacité maximale du pont.
Pour ce faire, le limiteur de charge du pont doit être contourné.
En cas de soulèvement d'une charge dépassant 110 % de la capacité maximale :
- Le limiteur de charge du pont se déclenche.
- La charge ne peut plus être soulevée.
- La charge peut uniquement descendre.
Si le limiteur de charge est contourné après s'être déclenché à plus de 110 % :
- La charge peut maintenant être à nouveau soulevée.
- Si la charge passe en dessous de 100 % de la capacité maximale, elle peut être à nouveau abaissée et soulevée sans contournement du limiteur de charge.
Contourner le limiteur de charge
Contourner le limiteur de charge via prise femelle :
Barrette de bornes à broches ‑X103
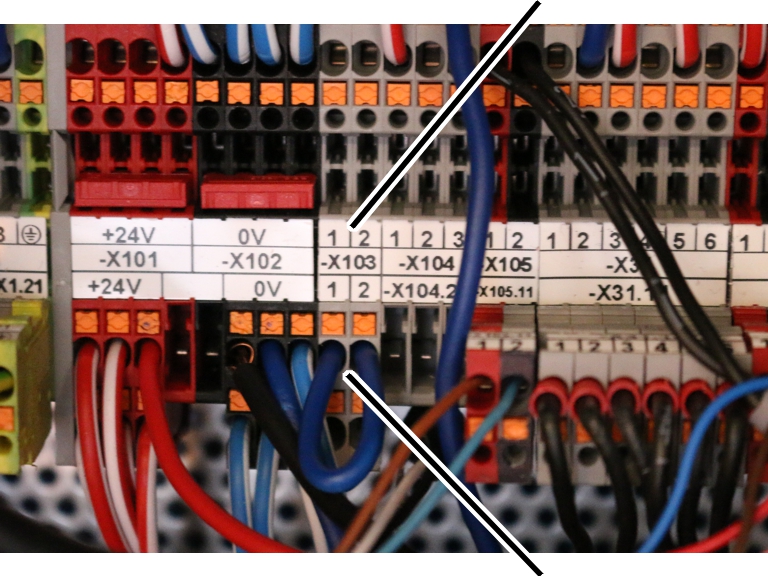
- Ouvrir la commande de chariot de direction.
- Chercher la barrette de bornes à broches ‑X103.
- Introduire la prise femelle à deux pôles avec pontage dans la barrette de bornes à broches.
Une prise femelle appropriée avec pontage est décrite dans le classeur de documentation/le livret d'inspection du pont.
- Le limiteur de charge est désormais contourné.
Avec afficheur LED à matrice de points : le message « F0021: limiteur de charge contourné » apparaît.
- Au bout de 15 minutes : le limiteur de charge est automatiquement réactivé.
Avec afficheur LED à matrice de points : le message « F0022: limiteur de charge contourné: temps dépassé » apparaît.
Pour contourner à nouveau le limiteur de charge, la prise femelle doit être retirée puis réinsérée.
Si la prise femelle avec pontage est insérée et si ABUControl est redémarré, le limiteur de charge n'est pas automatiquement contourné. Il apparaît à la place le message « F0023 limiteur de charge: supprimer le contournement ».
Le limiteur de charge n'est contourné que si la prise femelle est insérée avec pontage sur un pont activé.
Contourner le limiteur de charge via KranOS :
Aperçu : navigation dans KranOS |
|---|
Utilisateur « SERVICE » à « Mécanisme de levage » |
- Se connecter à KranOS en tant qu'utilisateur « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Dans le menu principal, sélectionner le mécanisme de levage souhaité (par exemple le mécanisme de levage 1).
- La fenêtre du mécanisme de levage souhaité apparaît.
- Cliquer sur le bouton « Mise hors service du dispositif de sécurité anti-surcharge ».
- Le bouton apparaît sur fond rouge.
- Le limiteur de charge est désormais contourné.
- Au bout de 15 minutes : le limiteur de charge est automatiquement réactivé.
Pour contourner à nouveau le limiteur de charge, le bouton doit être cliqué à nouveau.
Réactiver le limiteur de charge
Après les essais statique et dynamique :
- Retirer la prise femelle de la barrette de bornes à broches ‑X103.
ou
Cliquer sur le bouton « Mise hors service du dispositif de sécurité anti-surcharge ».
- Le limiteur de charge est à nouveau activé.
- Le bouton n'apparaît plus sur fond rouge.
- Appuyer sur le bouton d'arrêt d'urgence et le redéverrouiller.
ou
Appuyer sur l'avertisseur.
- Le message envoyé à ABUControl est alors confirmé.
Monter la cellule photoélectrique de transmission de signaux pour le maintien à distance de ponts dépendant de la charge
Si le maintien à distance de ponts dépendant de la charge est utilisé, les deux commandes dans le pont et dans le pont duplex doivent savoir si les limites de charge réglées sur l'autre pont sont dépassées. Ces informations sont transmises entre les deux ponts à l'aide d'une cellule photoélectrique. Chaque pont possède une cellule photoélectrique d'émission et une cellule de réception.
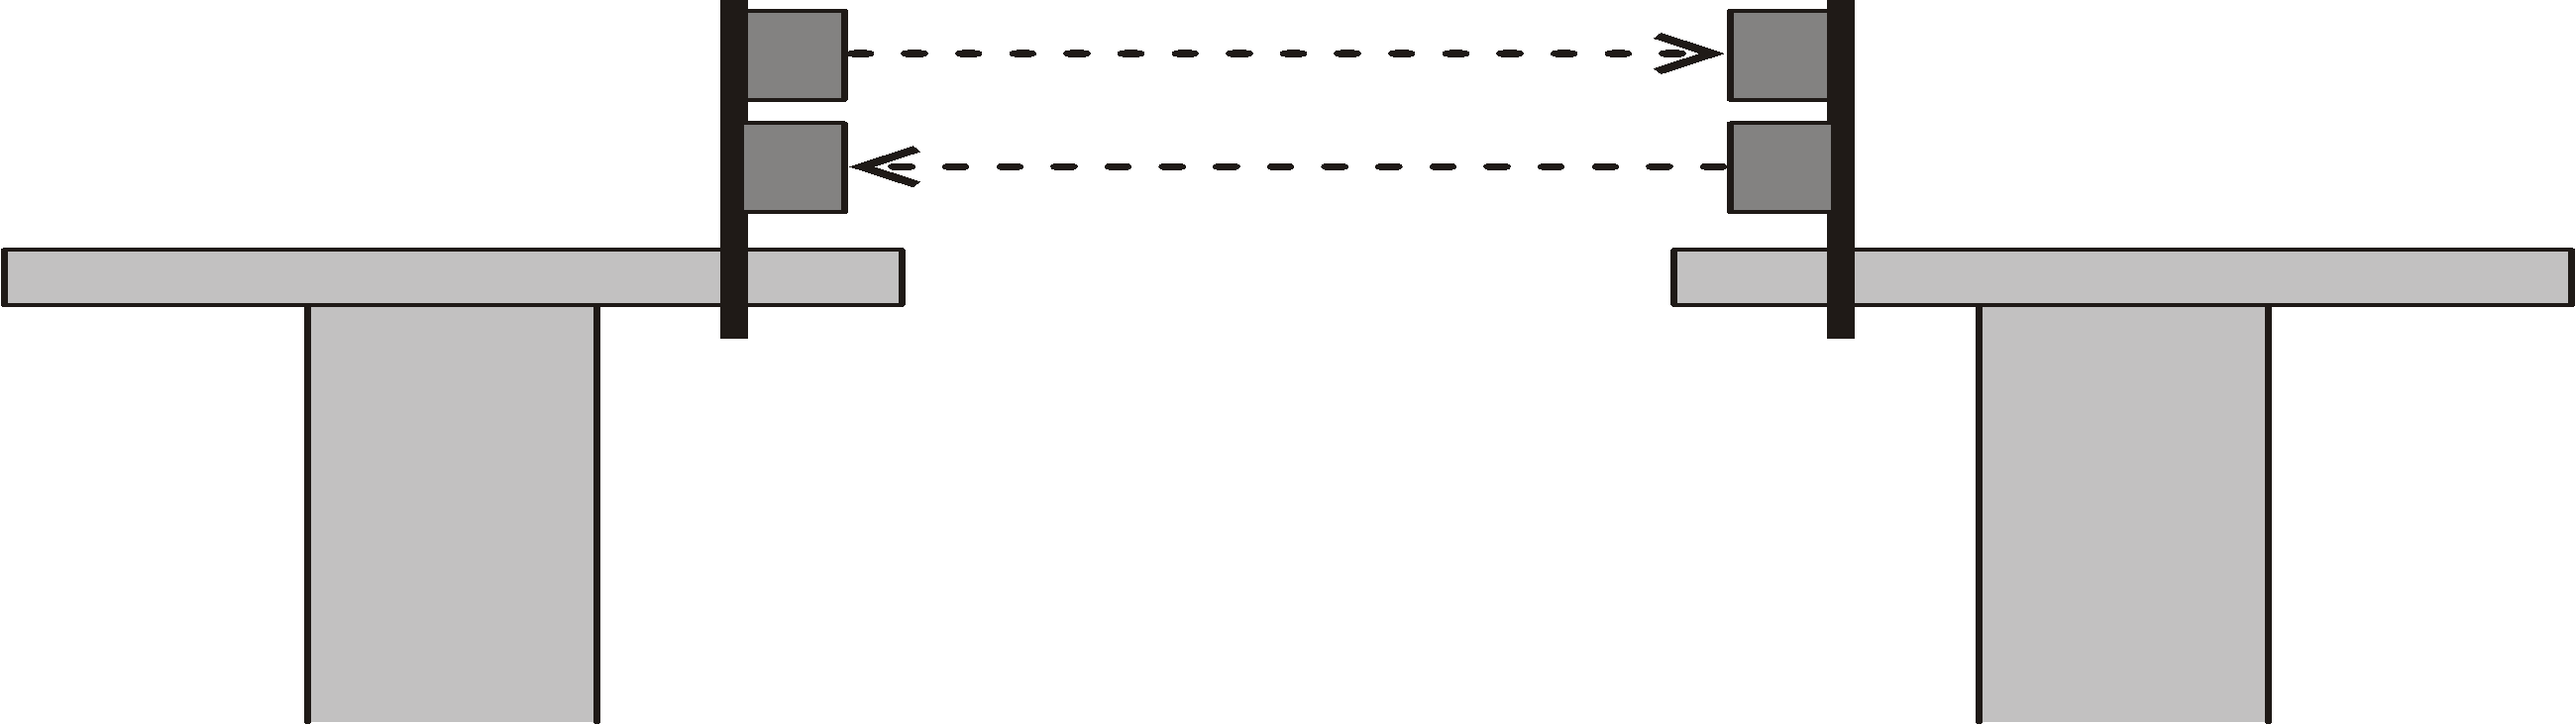
- Les cellules photoélectriques servant à la transmission du signal d'autorisation sont montées aux extrémités opposées des sommiers des ponts.
- Un émetteur et un récepteur sont montés sur chaque pont.
- Sur un pont, l'émetteur est monté en haut et le récepteur en bas. Le montage est inverse sur l'autre pont.
Montage du support pour les cellules photoélectriques
Étrier fileté
- Fixer le support aux extrémités opposées des sommiers.
- Visser le support avec l'étrier fileté.
Étrier fileté |
Couple de serrage |
|---|---|
M8 |
25 Nm |
M10 |
50 Nm |
M12 |
75 Nm |
- Enfiler et fixer les 2 brides pour tuyau.
Uniquement avec cellules photoélectriques disposées l'une au-dessus de l'autre
Support pour cellules photoélectriques
- Introduire le support pour les cellules photoélectriques (2x) dans les brides pour tuyau.
- Ajuster les supports et visser manuellement les brides pour tuyau.
Monter les cellules photoélectriques
Cellules photoélectriques
- Introduire les cellules photoélectriques dans les supports.
- Bien serrer les cellules photoélectriques manuellement.
- Poser les câbles de connexion des cellules photoélectriques jusqu'au coffret électrique du pont et les fixer avec des serre-câbles.
Uniquement avec cellules photoélectriques disposées l'une à côté de l'autre
Étant donné qu'il n'y a que peu de place au-dessus de la poutre principale en raison de la faible hauteur du pont hors-tout, les cellules photoélectriques ne peuvent pas être montées l'une au-dessus de l'autre mais l'une à côté de l'autre, à l'aide de supports supplémentaires.
Support pour cellules photoélectriques
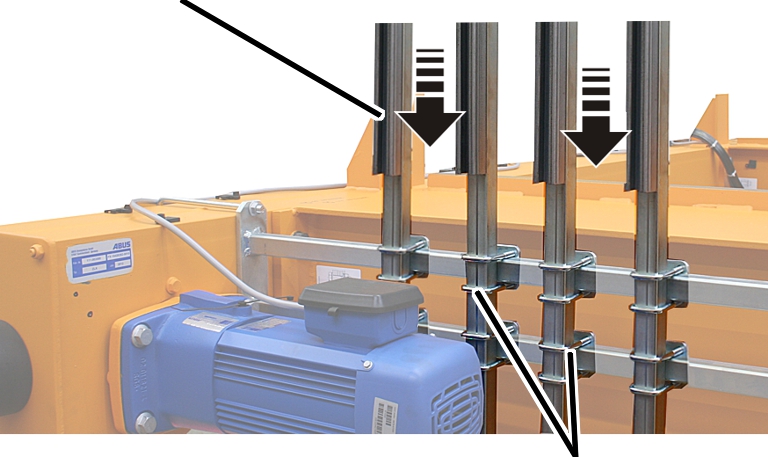
- Introduire le support pour les cellules photoélectriques (4x) dans les brides pour tuyau.
- Ajuster les supports et visser manuellement les brides pour tuyau.
Monter les cellules photoélectriques
Cellules photoélectriques
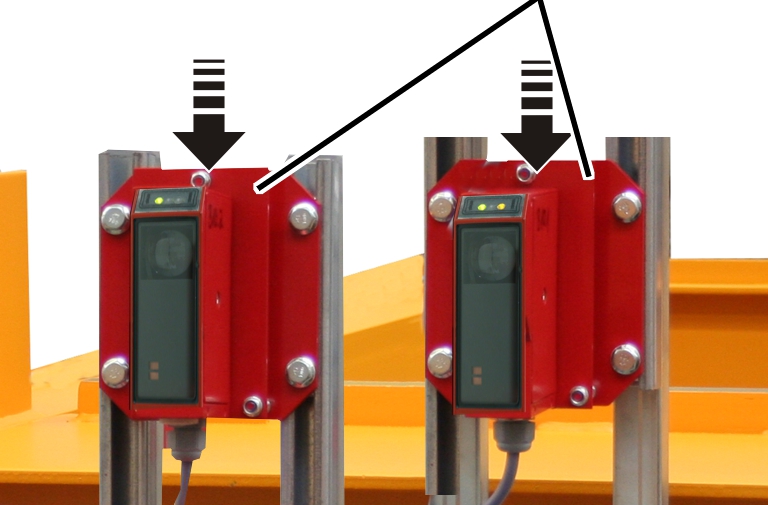
- Introduire les cellules photoélectriques dans les supports.
- Bien serrer les cellules photoélectriques manuellement.
- Poser les câbles de connexion des cellules photoélectriques jusqu'au coffret électrique du pont et les fixer avec des serre-câbles.
Uniquement avec cellules photoélectriques sur le sommier
Cellules photoélectriquesSupport pour cellules photoélectriques
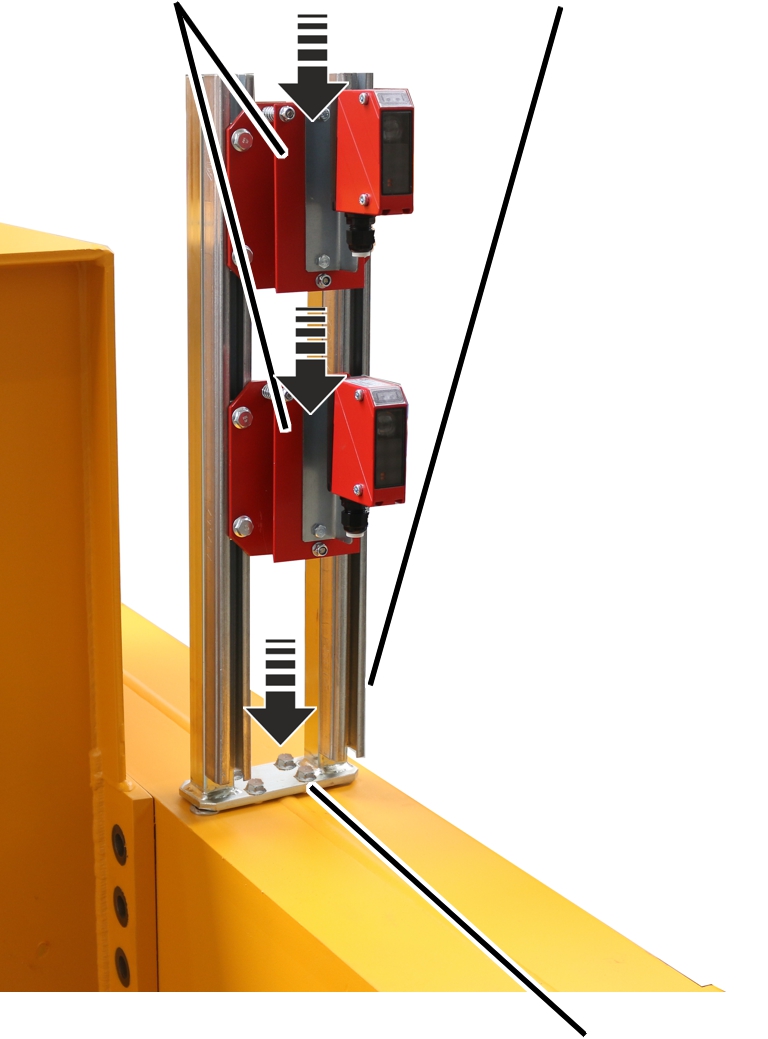
- Placer le support pour cellules photoélectriques sur les trous du sommier.
- Visser le support pour cellules photoélectriques avec des vis à côtes M8x20.
- Introduire les cellules photoélectriques dans les supports.
- Bien serrer les cellules photoélectriques manuellement.
- Poser les câbles de connexion des cellules photoélectriques jusqu'au coffret électrique du pont et les fixer avec des serre-câbles.
Ajuster les cellules photoélectriques.
LED verte : tension de serviceLED jaune (uniquement sur le récepteur) : contact visuel avec l'émetteur
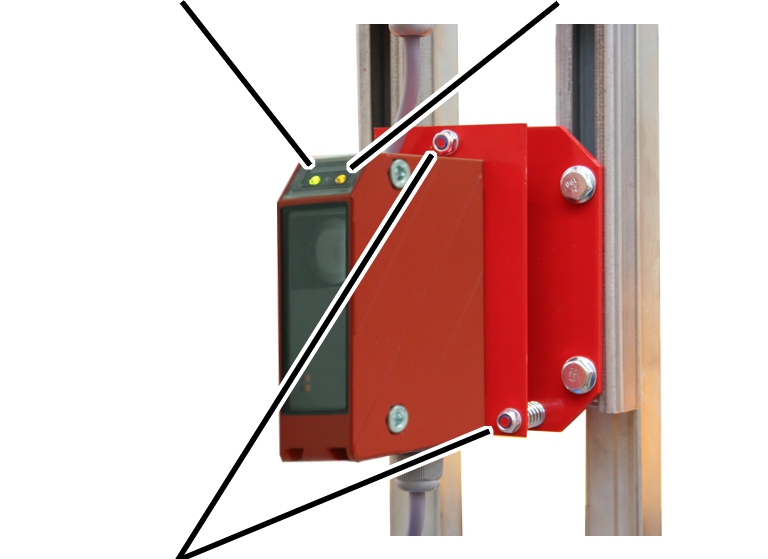
- Ajuster précisément les deux cellules photoélectriques du pont et le pont duplex à l'aide des écrous autobloquants. La LED jaune doit s'allumer.
- LED verte (sur l'émetteur et le récepteur) : tension de service présente.
- LED jaune (uniquement sur le récepteur) : contact visuel avec l'émetteur
- Dès que le pont peut être déplacé : parcourir le chemin de roulement complet avec le pont et le pont duplex sur différentes distances et contrôler si les cellules photoélectriques sont alignées correctement (la LED jaune sur le récepteur [contact visuel] doit être allumée sur le champ de déplacement complet). Si nécessaire, ajuster à nouveau les cellules photoélectriques.
À cause de déviations dans la position du chemin de roulement, l'ajustement des cellules photoélectriques peut varier.
Installer l'antenne à pied magnétique pour module de transmission radio
En marche tandem, les commandes ABUControl des deux ponts sont interconnectées via module de transmission radio et se transmettent les modes de service.
Les antennes à pied magnétique des modules de transmission radio doivent être positionnées sur les chariots de direction en fonction de l'environnement dans le hangar.
Sur les ponts en marche tandem :
Les antennes à pied magnétique des modules de transmission radio sont raccordées, les câbles de connexion sont posés et conduits hors du coffret électrique ou préparés à cet effet.
Châssis du chariot de directionAntenne à pied magnétique
- Installer si possible les antennes à pied magnétique sur les deux chariots de direction de façon à permettre entre elles un contact visuel.
- Selon le type de pont et de chariot de direction, la hauteur de la poutre principale et l'environnement dans le hangar, l'antenne à pied magnétique peut être par exemple installée sur le châssis du chariot de direction ou sur le sommier de l'autre côté du châssis du chariot de direction afin qu'elle soit tournée en direction du pont partenaire. Le câble de connexion de l'antenne à pied magnétique a une longueur suffisante et peut être installé dans les rails oméga pour installation électrique qui sont déjà présents.
- Si nécessaire, conduire le câble de connexion de l'antenne à pied magnétique hors du coffret électrique. Voir « Insérer les câbles de connexion dans la boîte de raccordement ».
- Installer l'antenne à pied magnétique de manière à ce qu'elle ne reste accrochée nulle part lors de la translation du pont ou du chariot de direction.
Montage et raccordement du clinomètre
Avec la fonction Conduite par le crochet/centrage du crochet (option), la déviation du câble est mesurée par un clinomètre.
Le clinomètre doit d'abord être monté et une course d'étalonnage doit être exécutée, en enregistrant la remise à zéro du câble. Voir « Calibrer le clinomètre ». L'orientation du clinomètre doit ensuite être spécifiée dans KranOS.
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Préparation du guide d'angle de câble
Uniquement avec le clinomètre pour le treuil à câble D avec mouflage 4/2 ou 8/2 et pour le treuil à câble Z
Avec un treuil à câble de type D à mouflage 4/2 ou 8/2 ou avec un treuil à câble type Z, un guide d'angle de câble en plusieurs parties est monté et fixé autour du câble. Le clinomètre qui mesure l'angle de basculement du câble est monté sur le guide d'angle de câble. Le câble peut passer à travers le guide d'angle de câble. Pour pouvoir fixer le guide d'angle de câble autour du câble, le guide d'angle de câble doit d'abord être démonté afin de pouvoir assembler les deux moitiés autour du câble.
Si le treuil à câble est démonté du pont, monté, transporté avec un pont ou un gerbeur ou monté sur un poids lourd, le guide d'angle de câble doit être démonté pour qu'il ne soit pas endommagé.
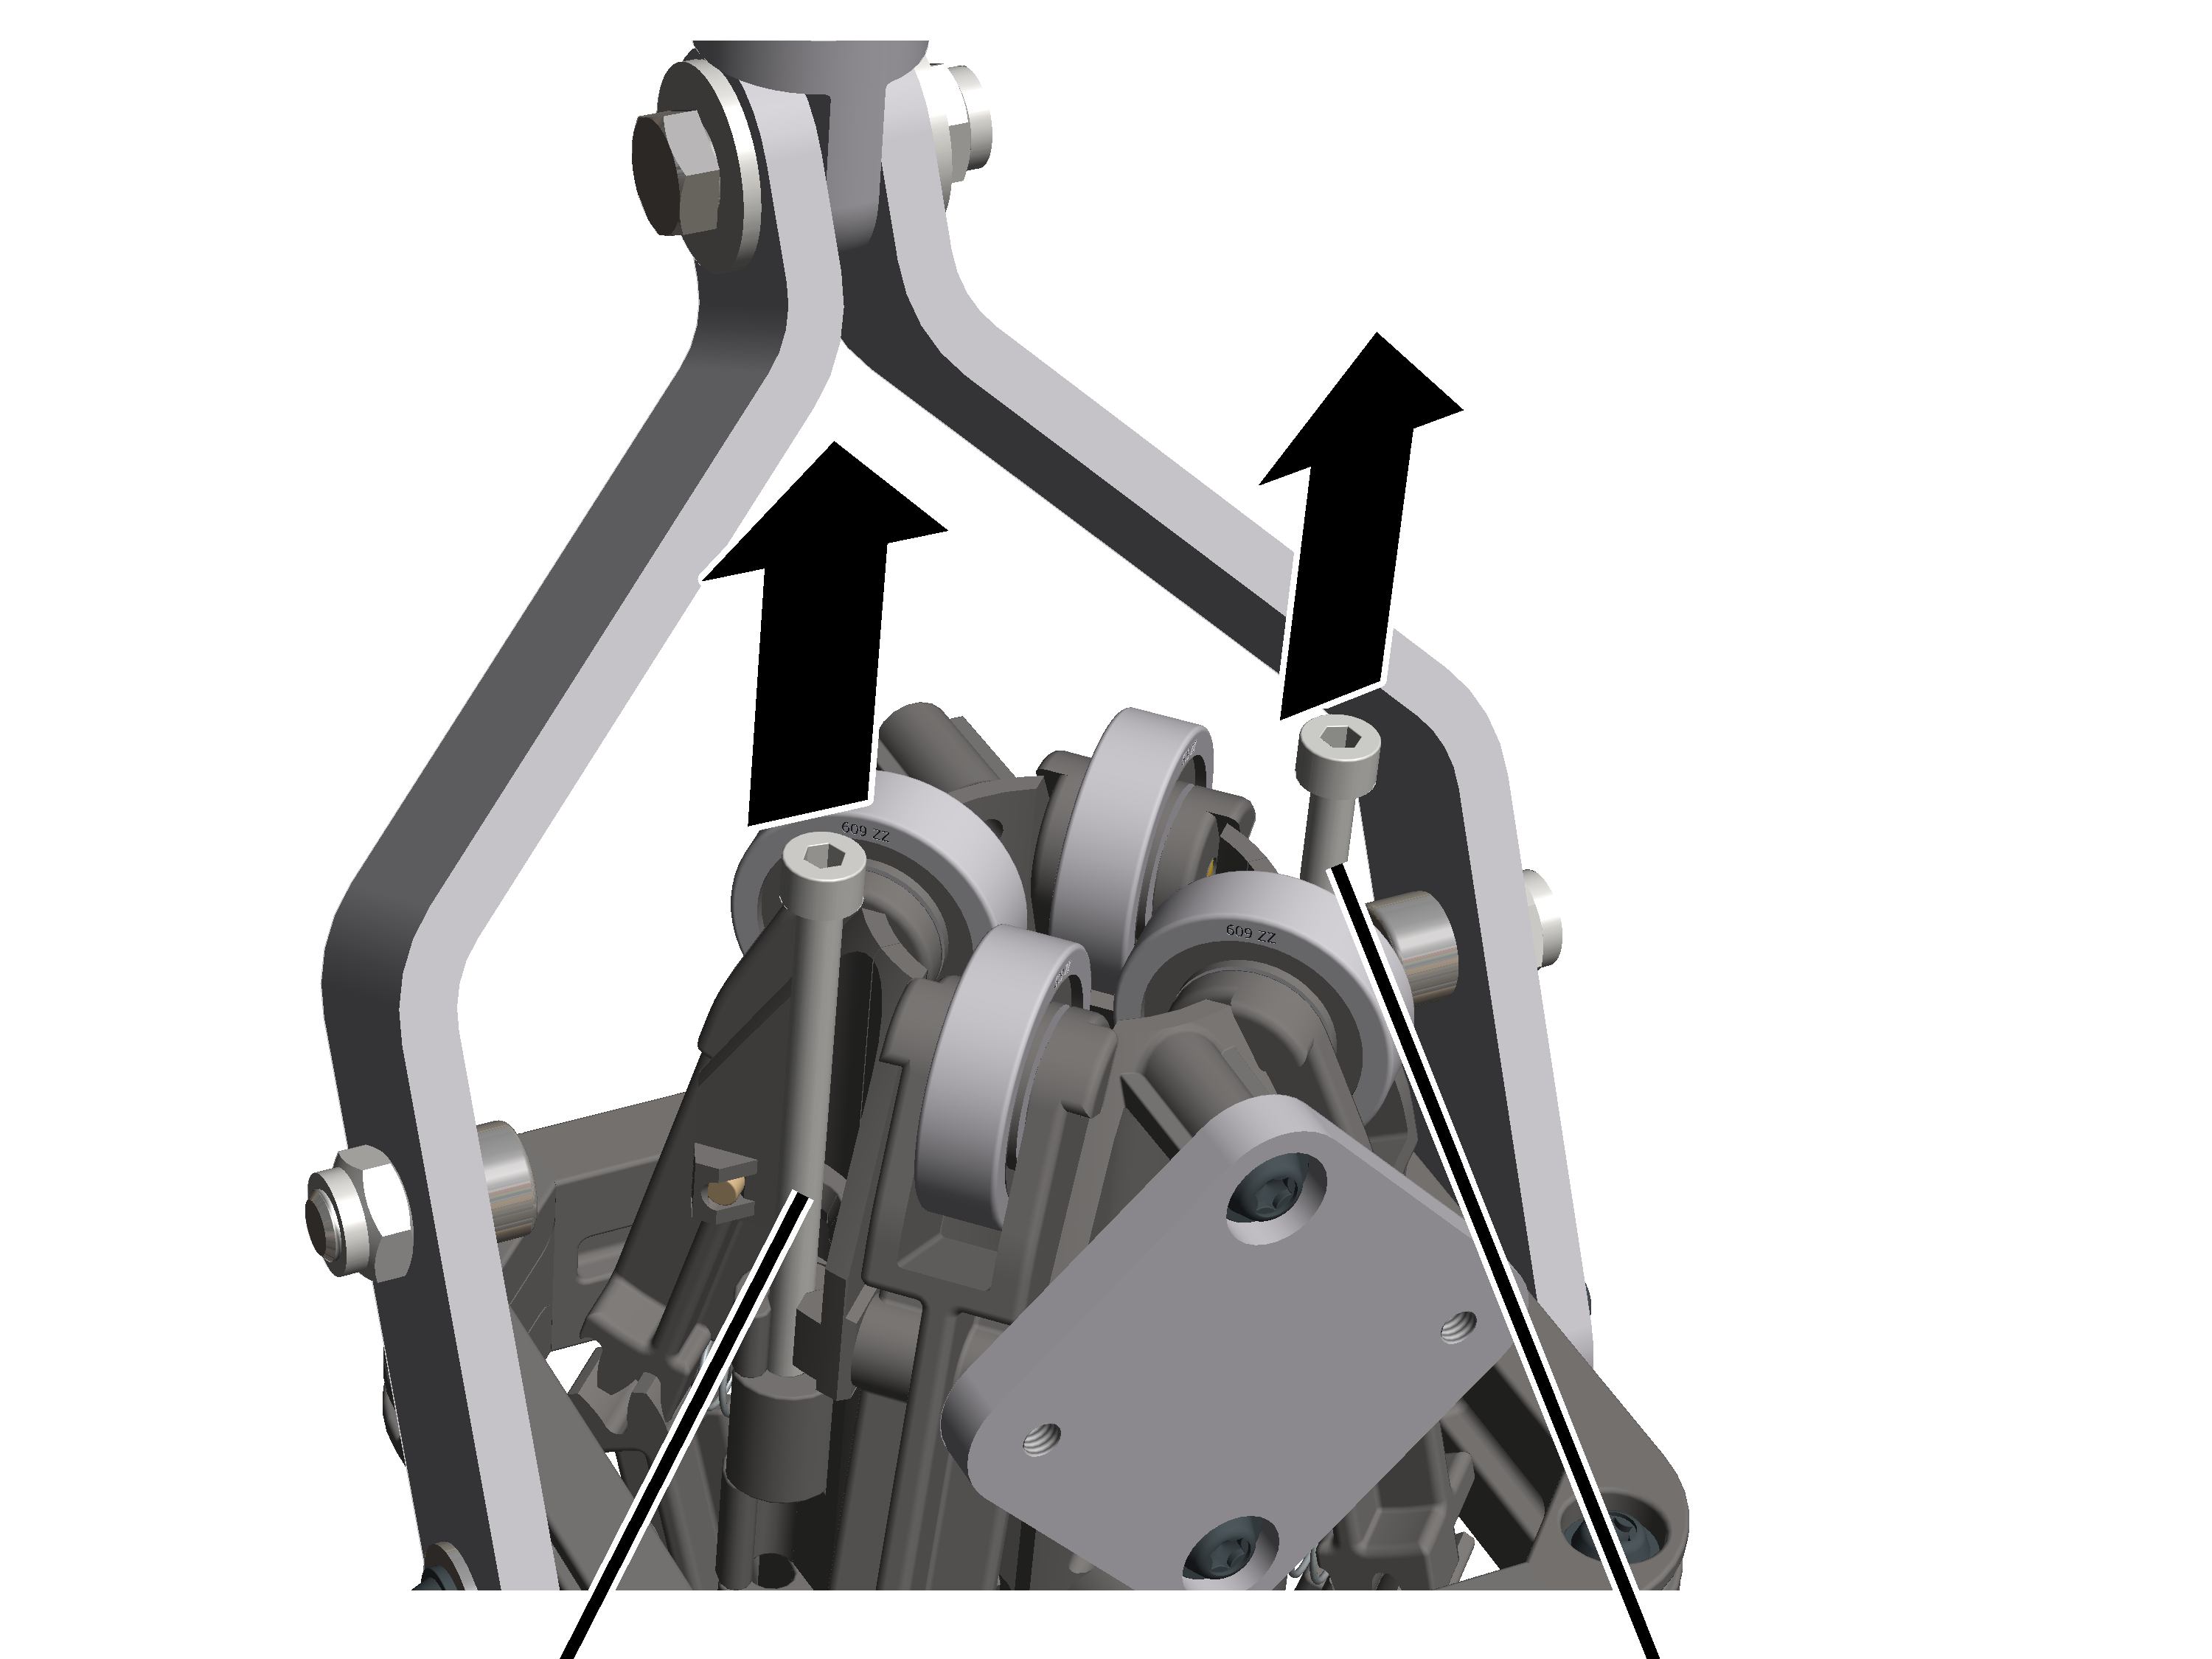
- Retirer les goupilles cylindriques (2x).
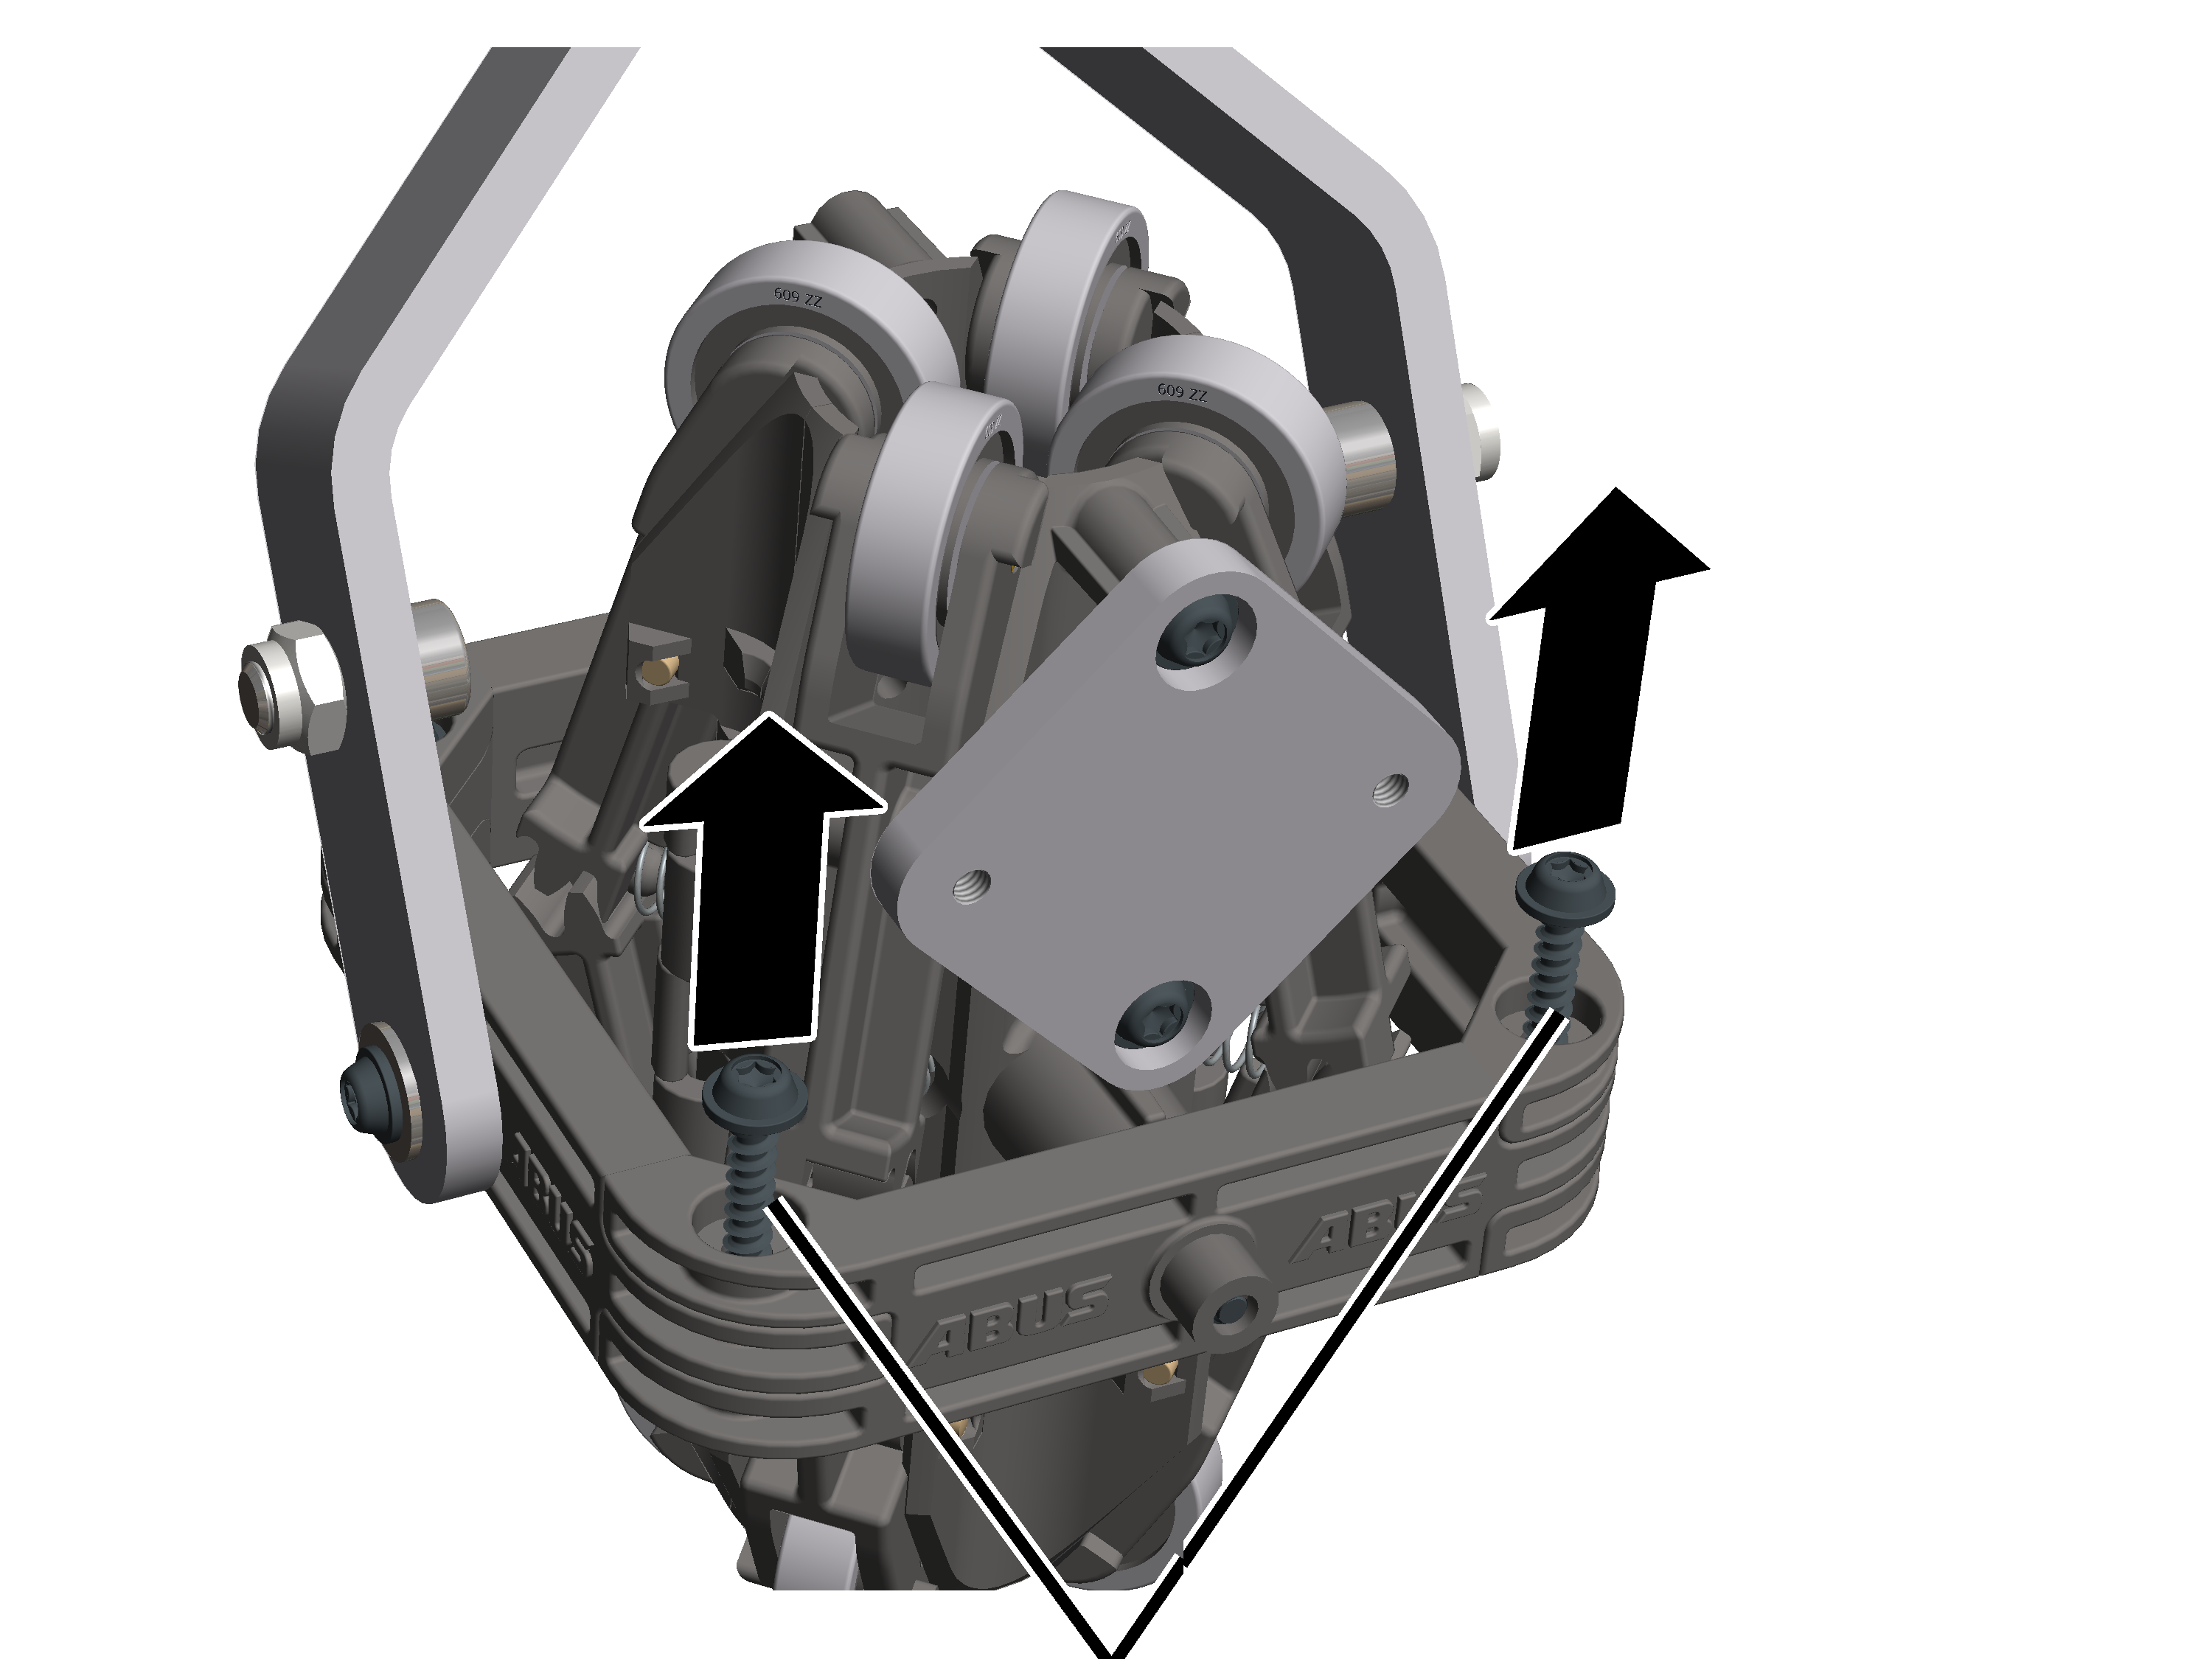
- Desserrer les vis à tête goutte de suif K4x17 (2x).
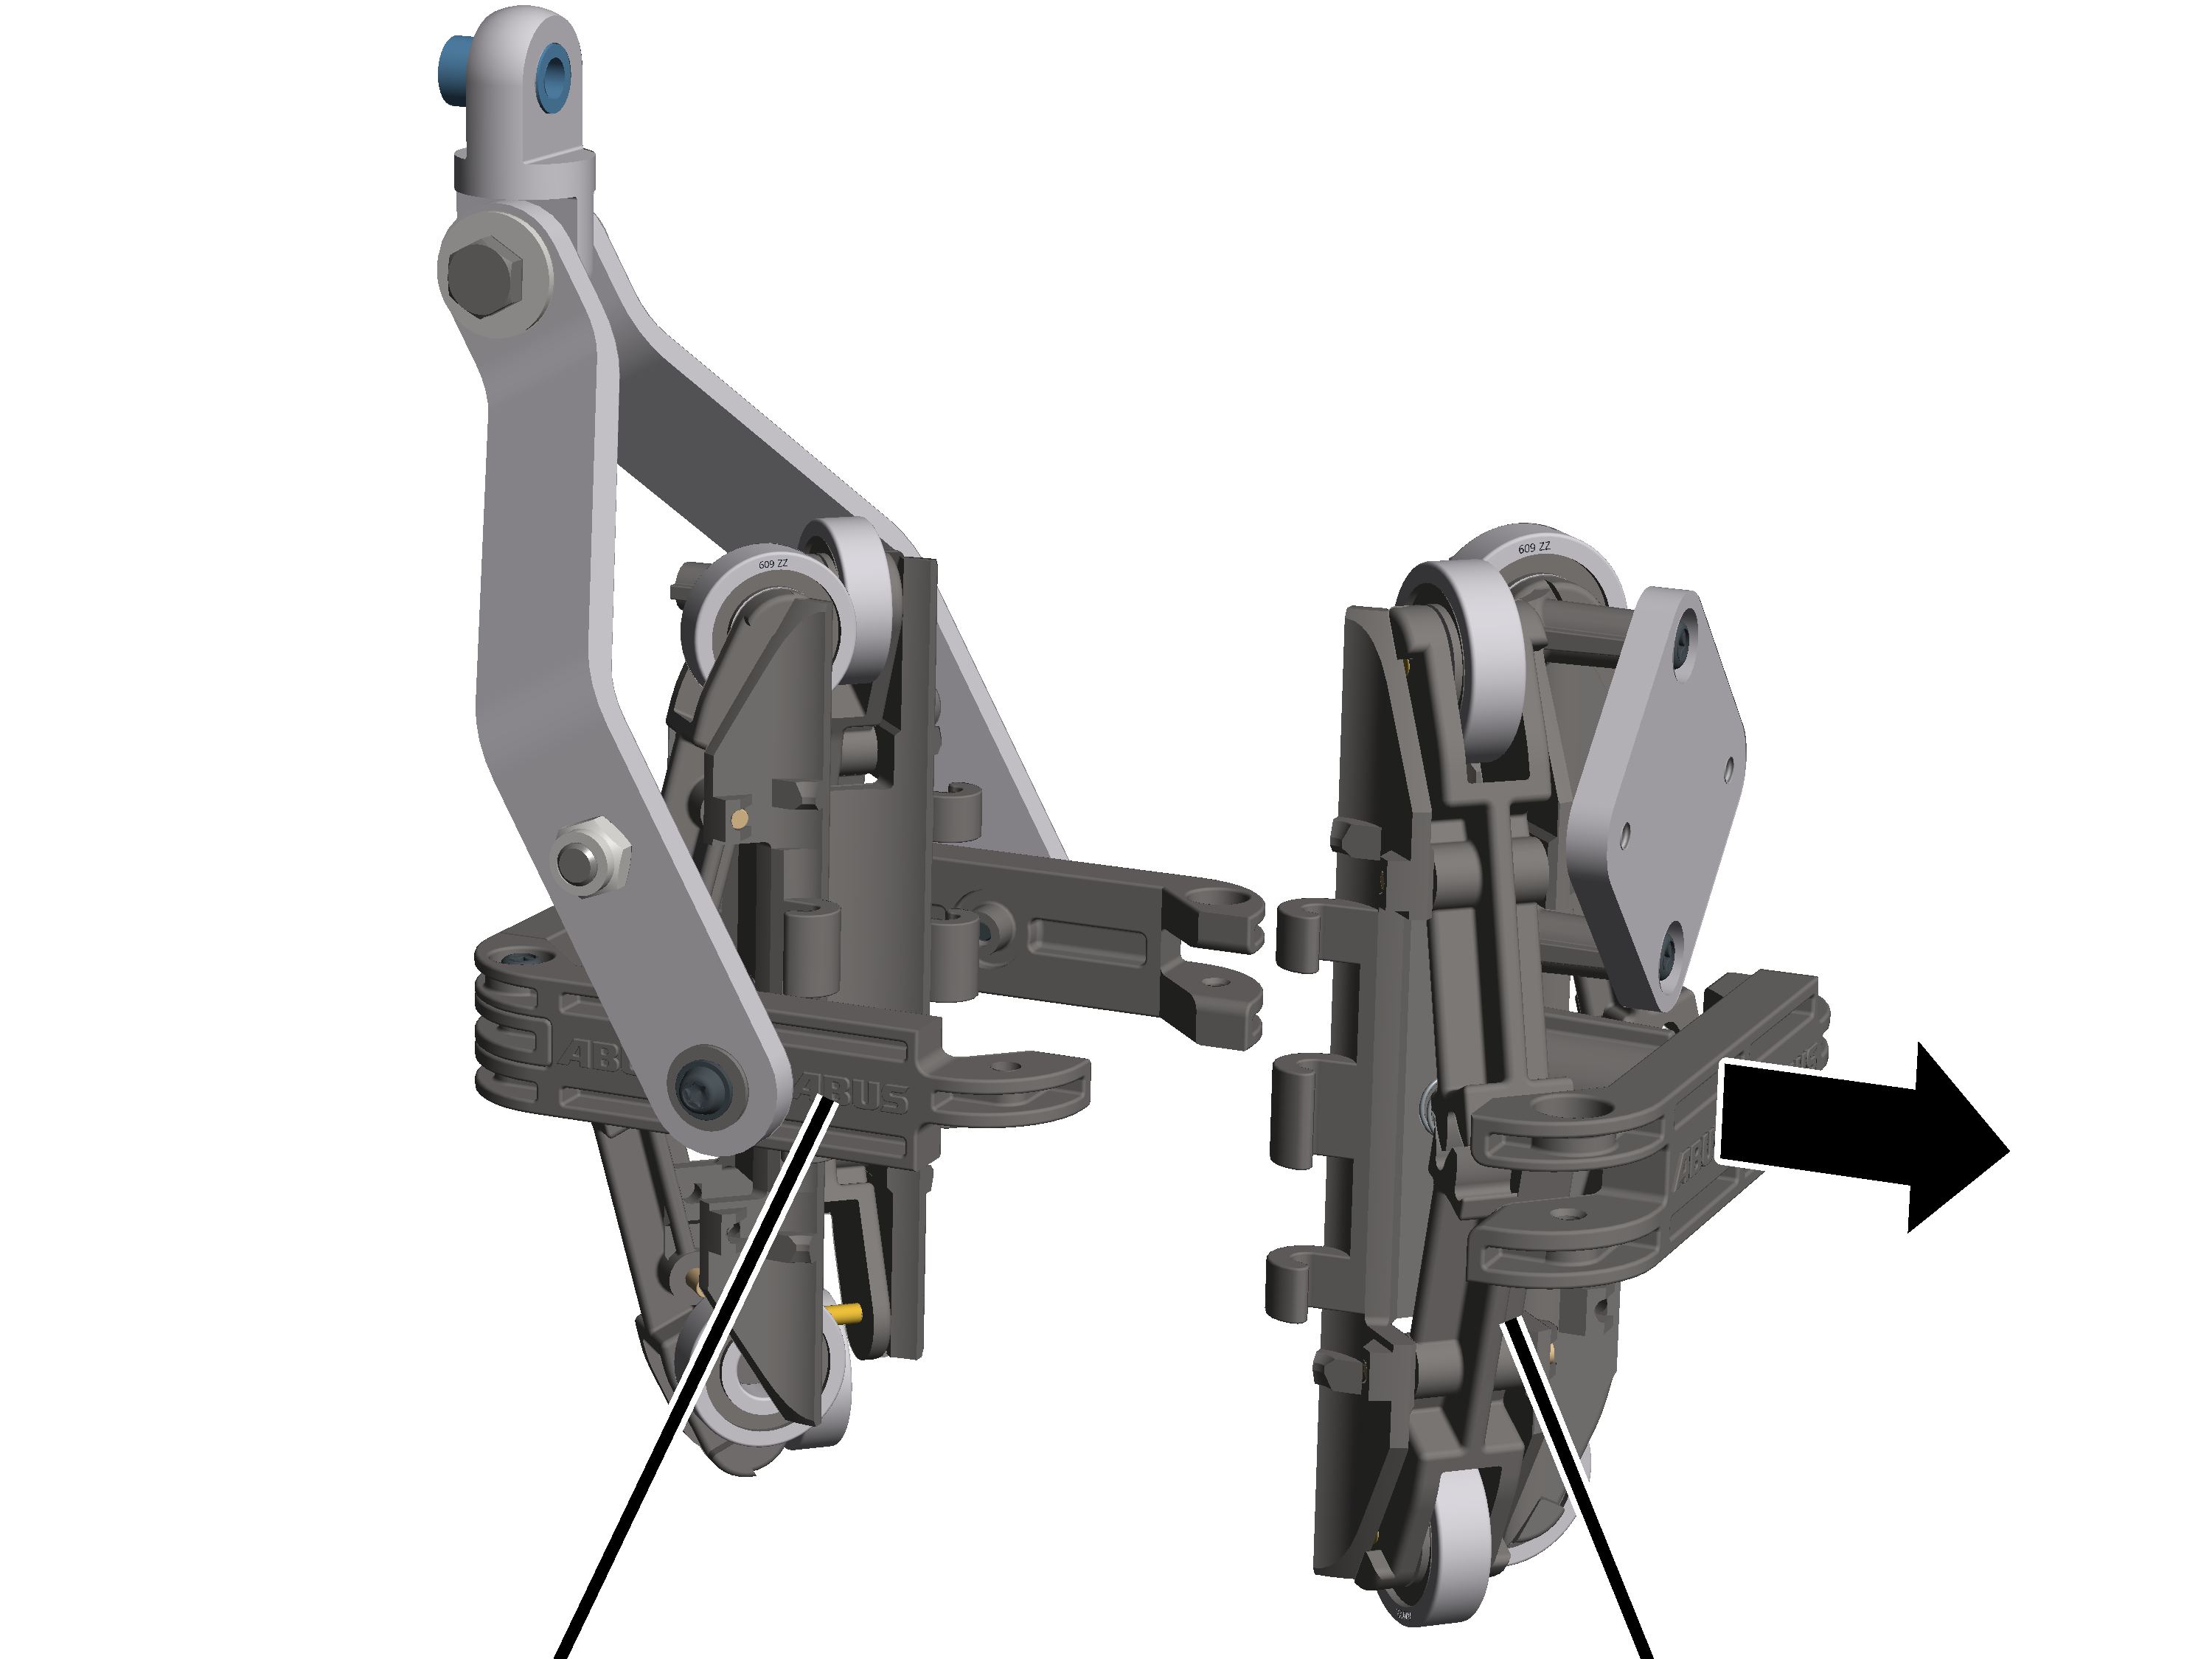
- Séparer le support semi-cylindrique du guide d'angle de câble.
Montage du clinomètre
Uniquement pour treuil à câble avec traverse à point fixe
Pour les treuils à câble avec une traverse à point fixe, le clinomètre est fixé sur la boîte à coin avec un dispositif de serrage.
PlaqueBoîte à coin
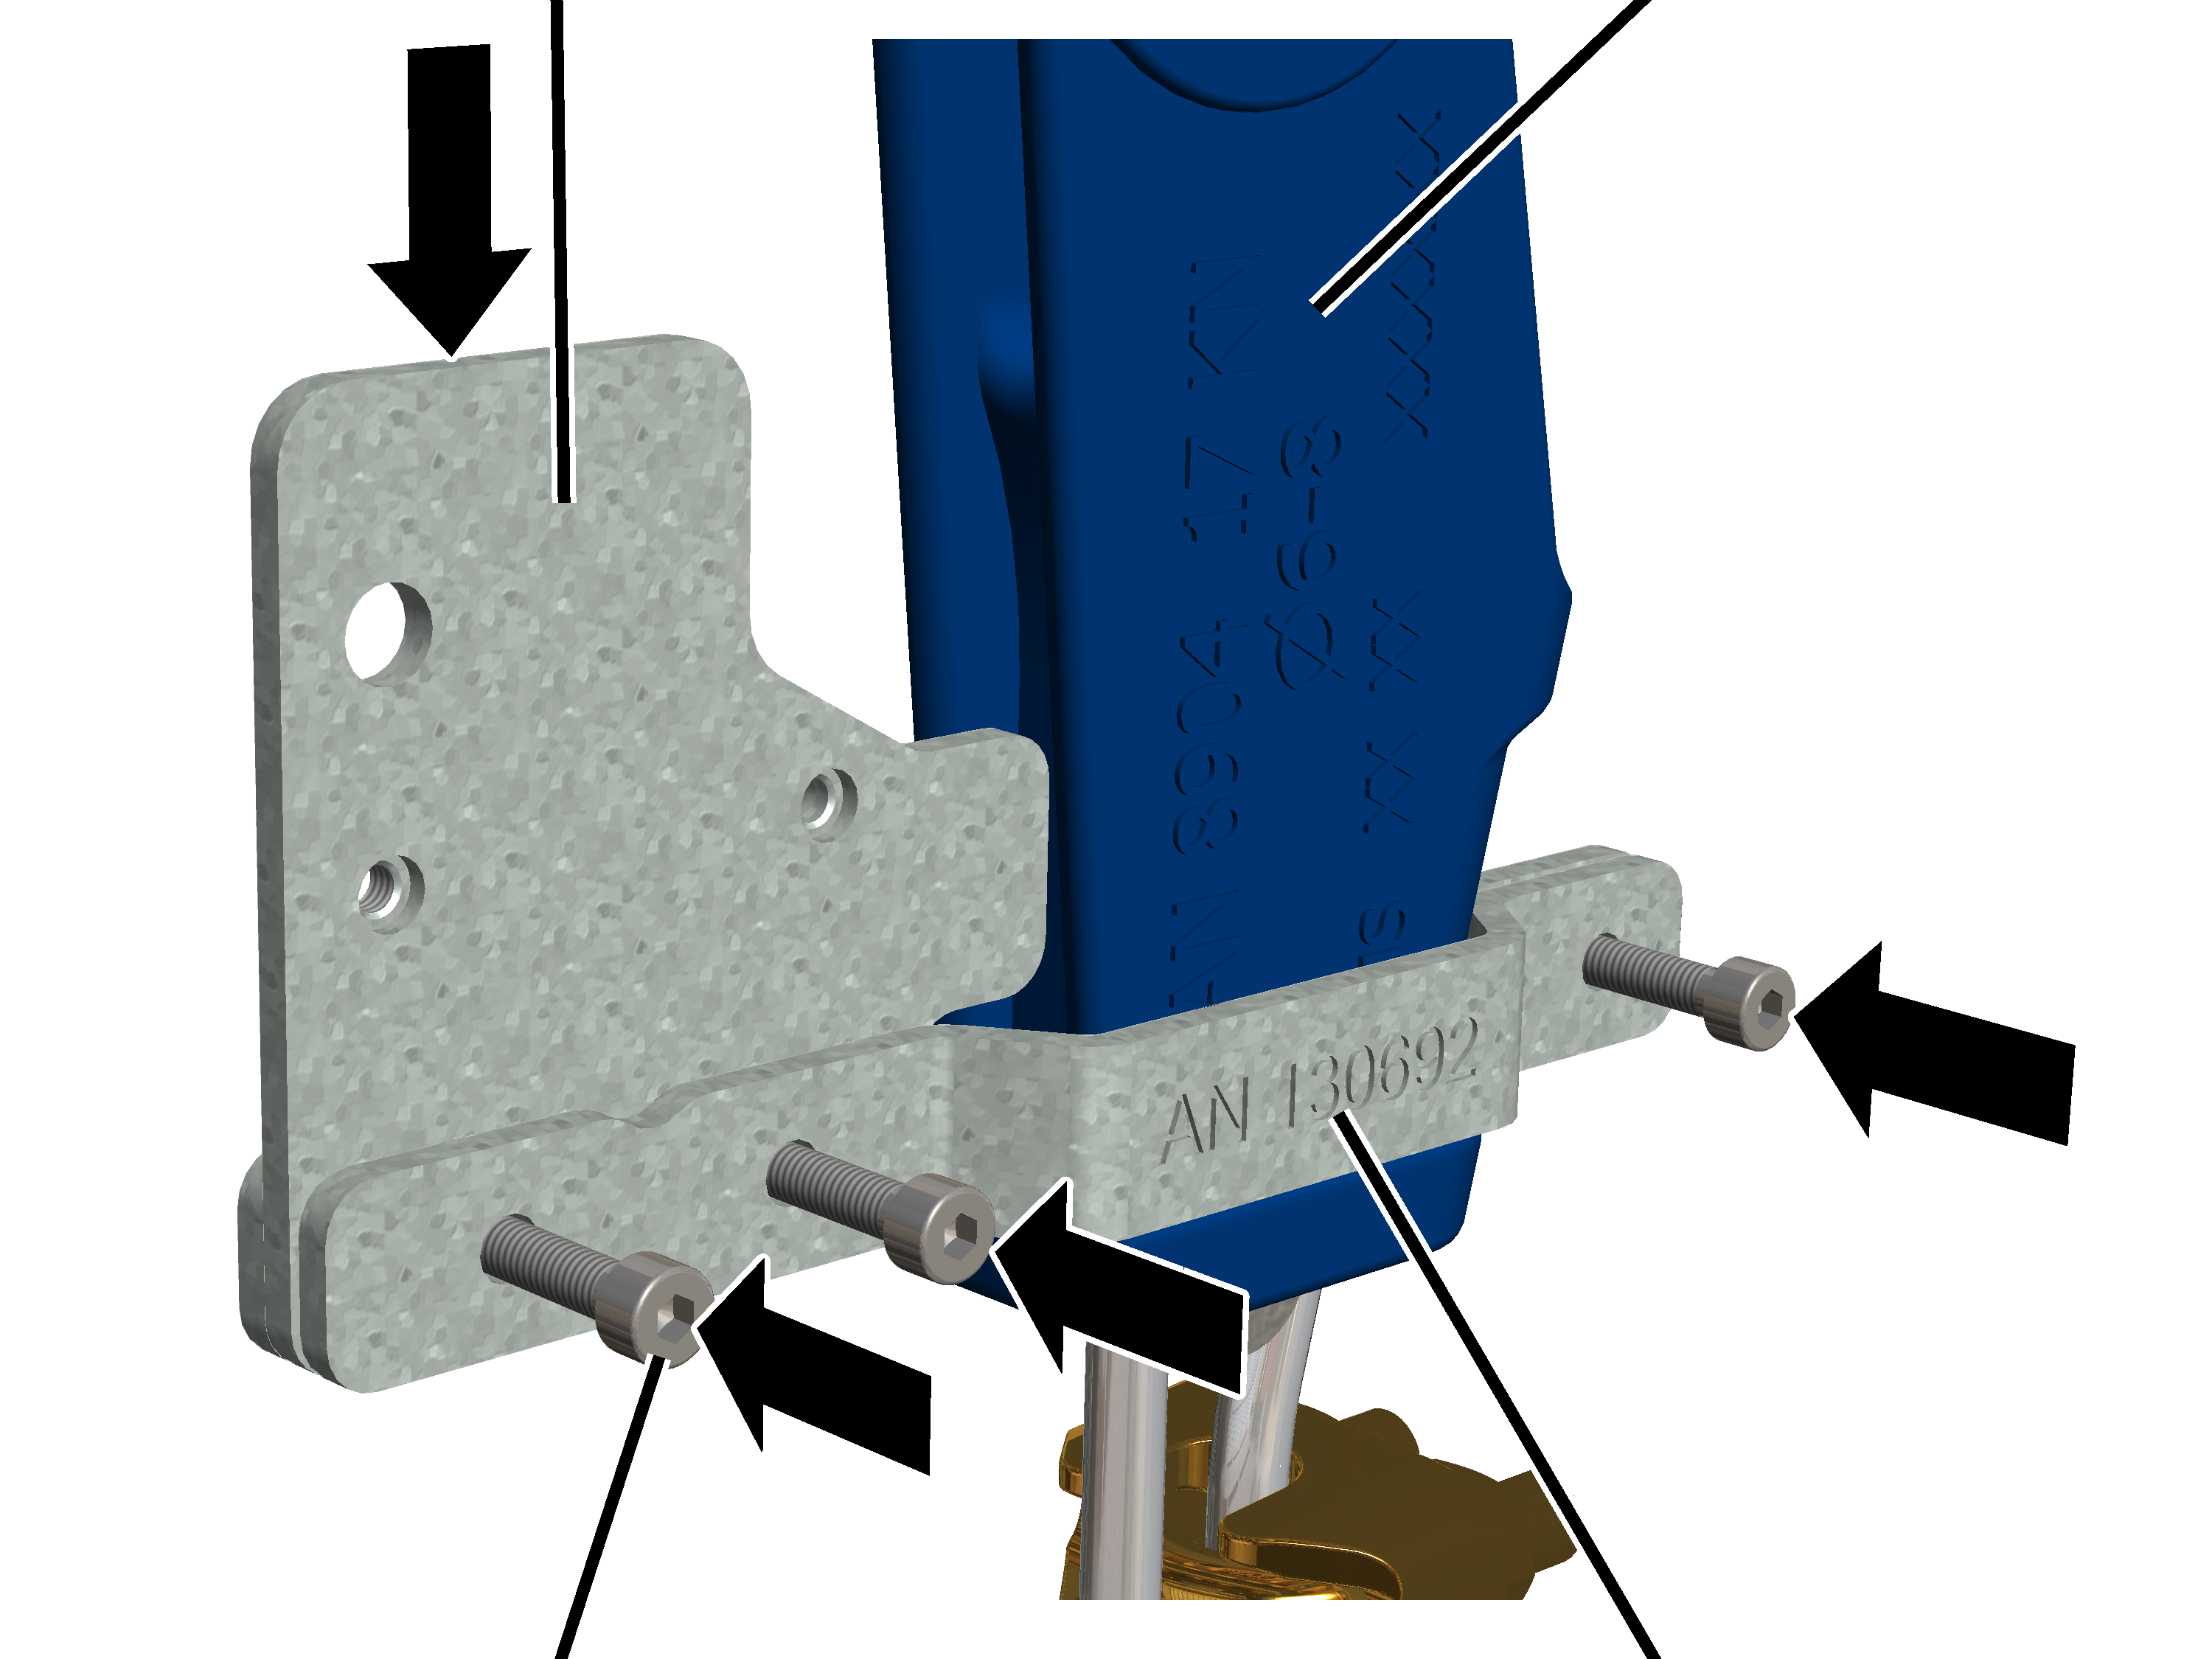
- Serrer la fixation, le support et le contre-support avec des vis à tête cylindrique M4x16 (3x) autour de la boîte à coin.
- Visser les vis à tête cylindrique M4x16 (3x) dans les écrous encastrés du contre-support. 5 Nm.
Écrou encastréClinomètre
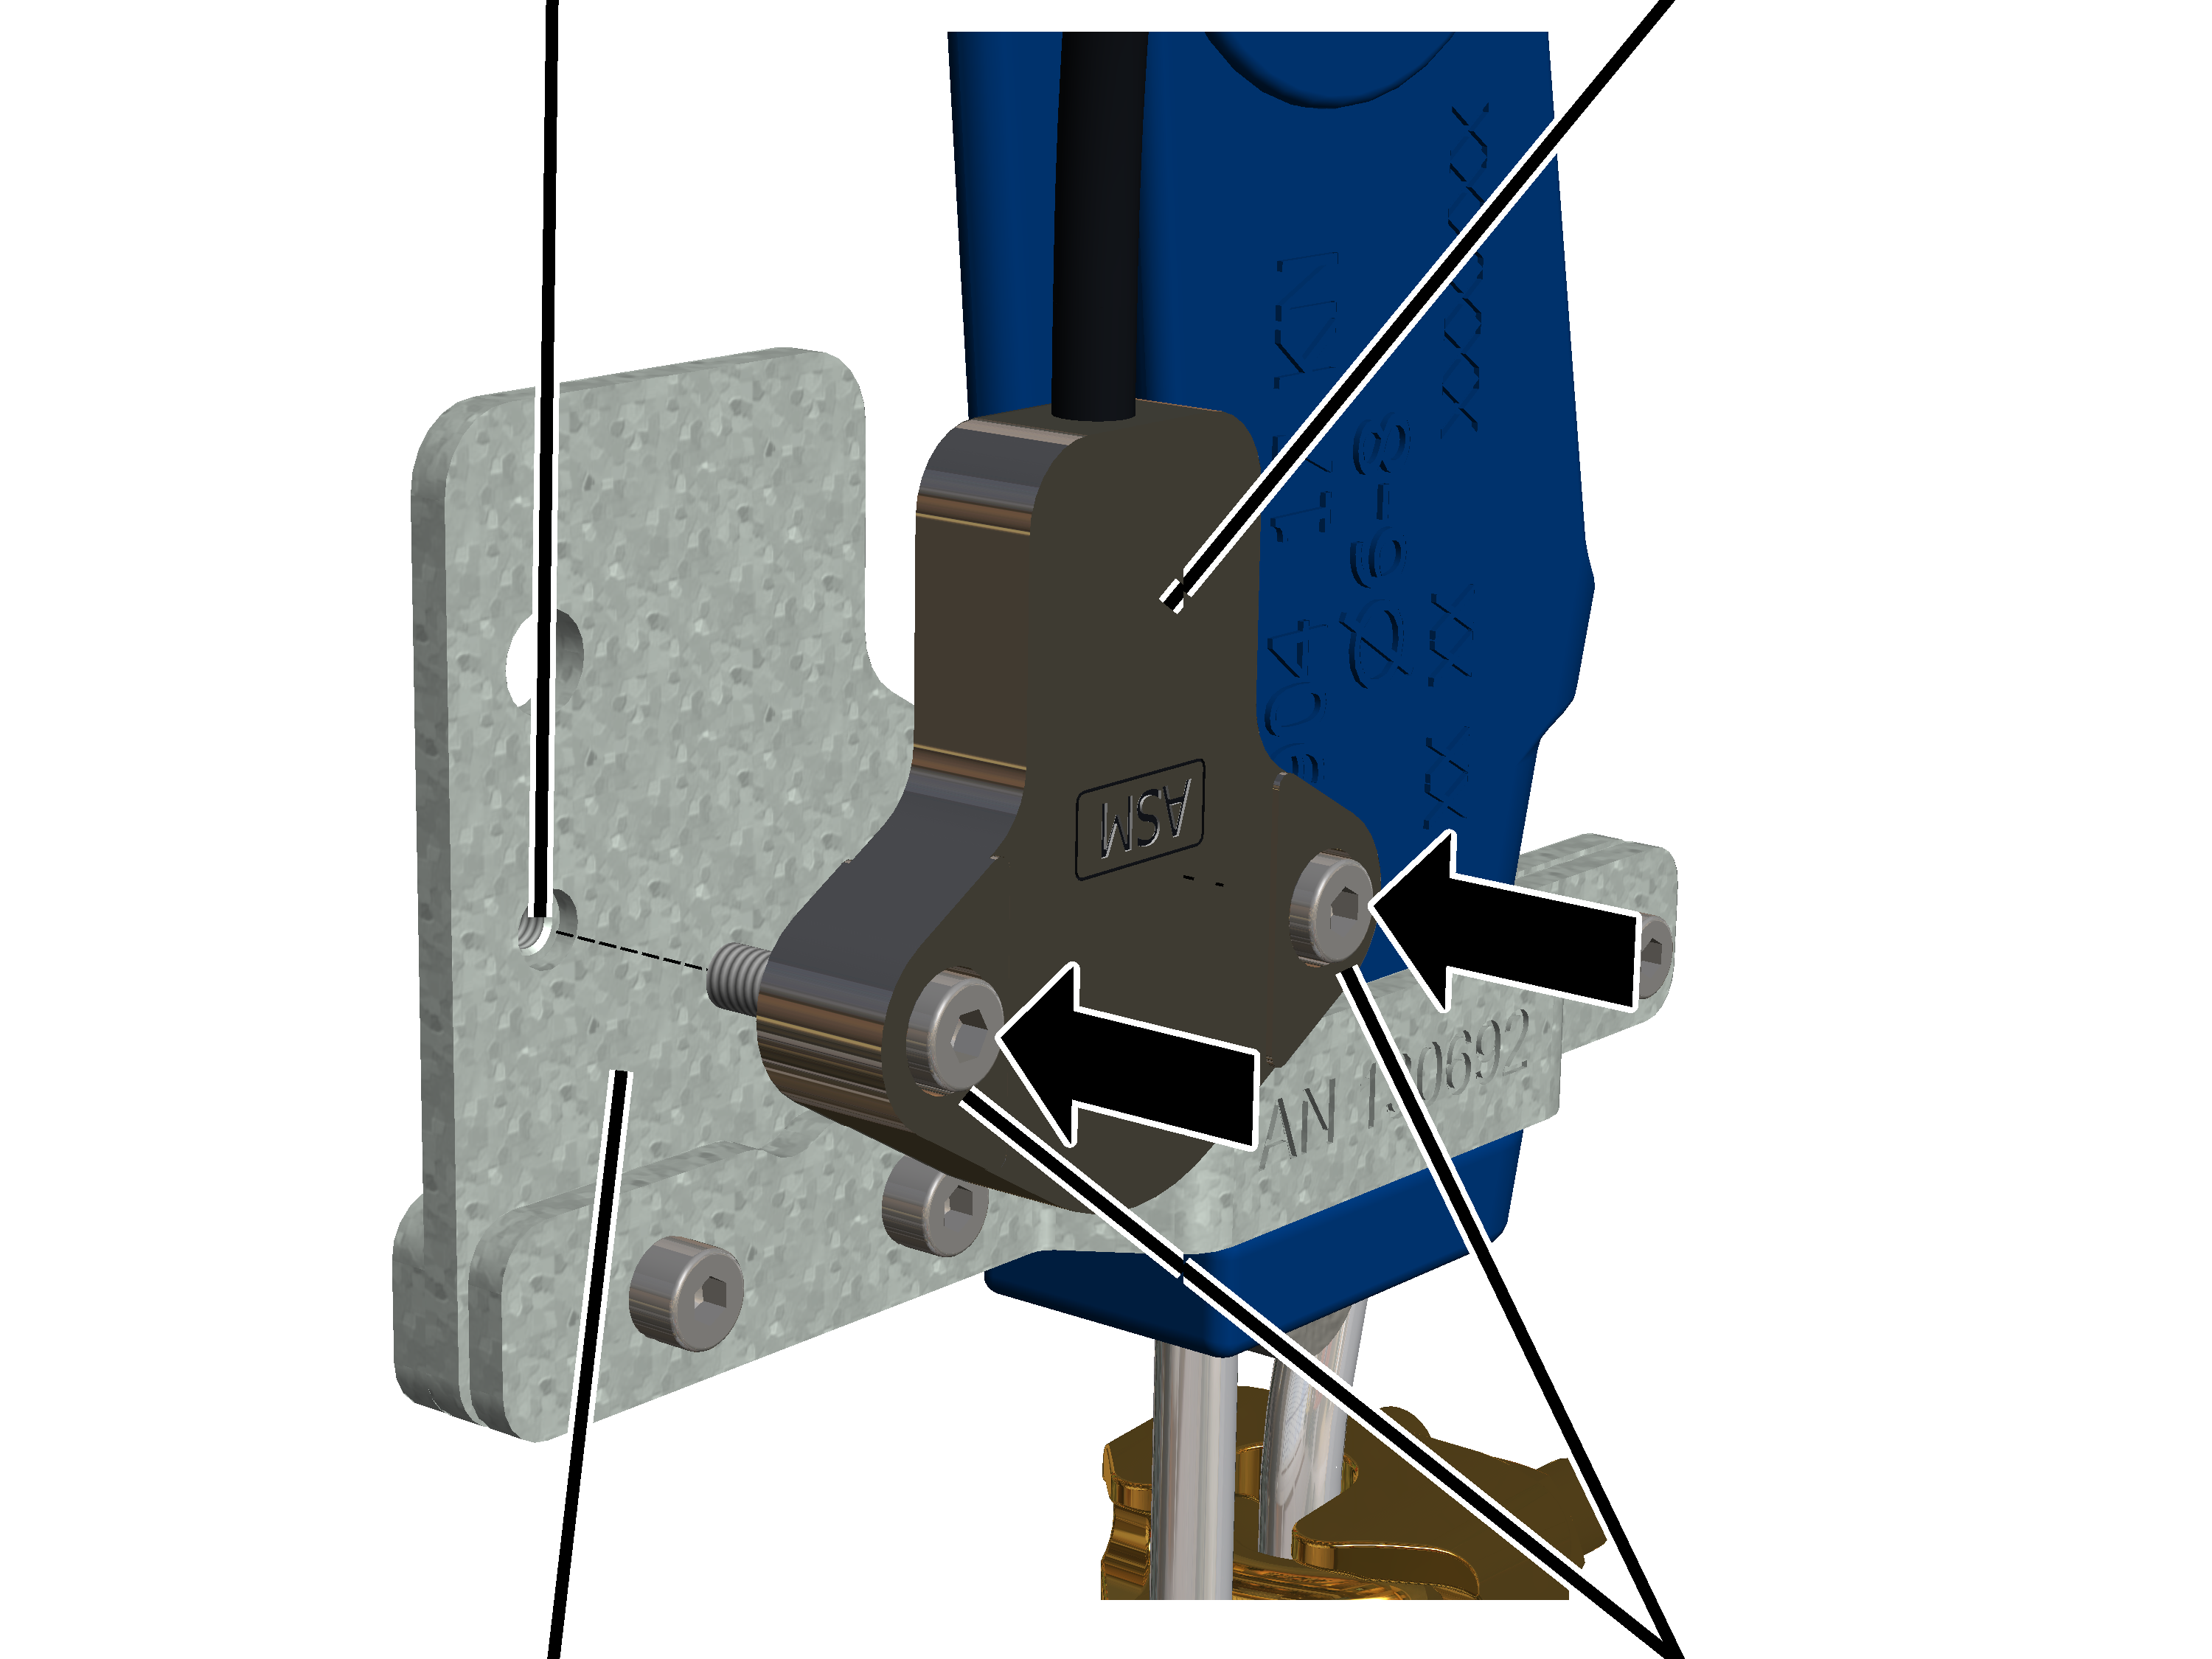
- Visser le clinomètre avec les vis à tête cylindrique M4x16 (2x) sur la plaque. 5 Nm.
A l'arrière de la plaque se trouvent des écrous encastrés dans lesquels les vis à tête cylindrique sont vissées.
Uniquement pour treuil à câble D avec mouflage 4/2 oder 8/2 et pour GM 5000
Pour le treuil à câble D GM 5000 avec mouflage 4/2 ou 8/2, la plaque à souder est soudée par l'intérieur sur la partie latérale du support pour la traverse de la poulie de renvoi, sur laquelle le guide d'angle de câble est fixé.
Vis à côtes M6x12Plaque à souder
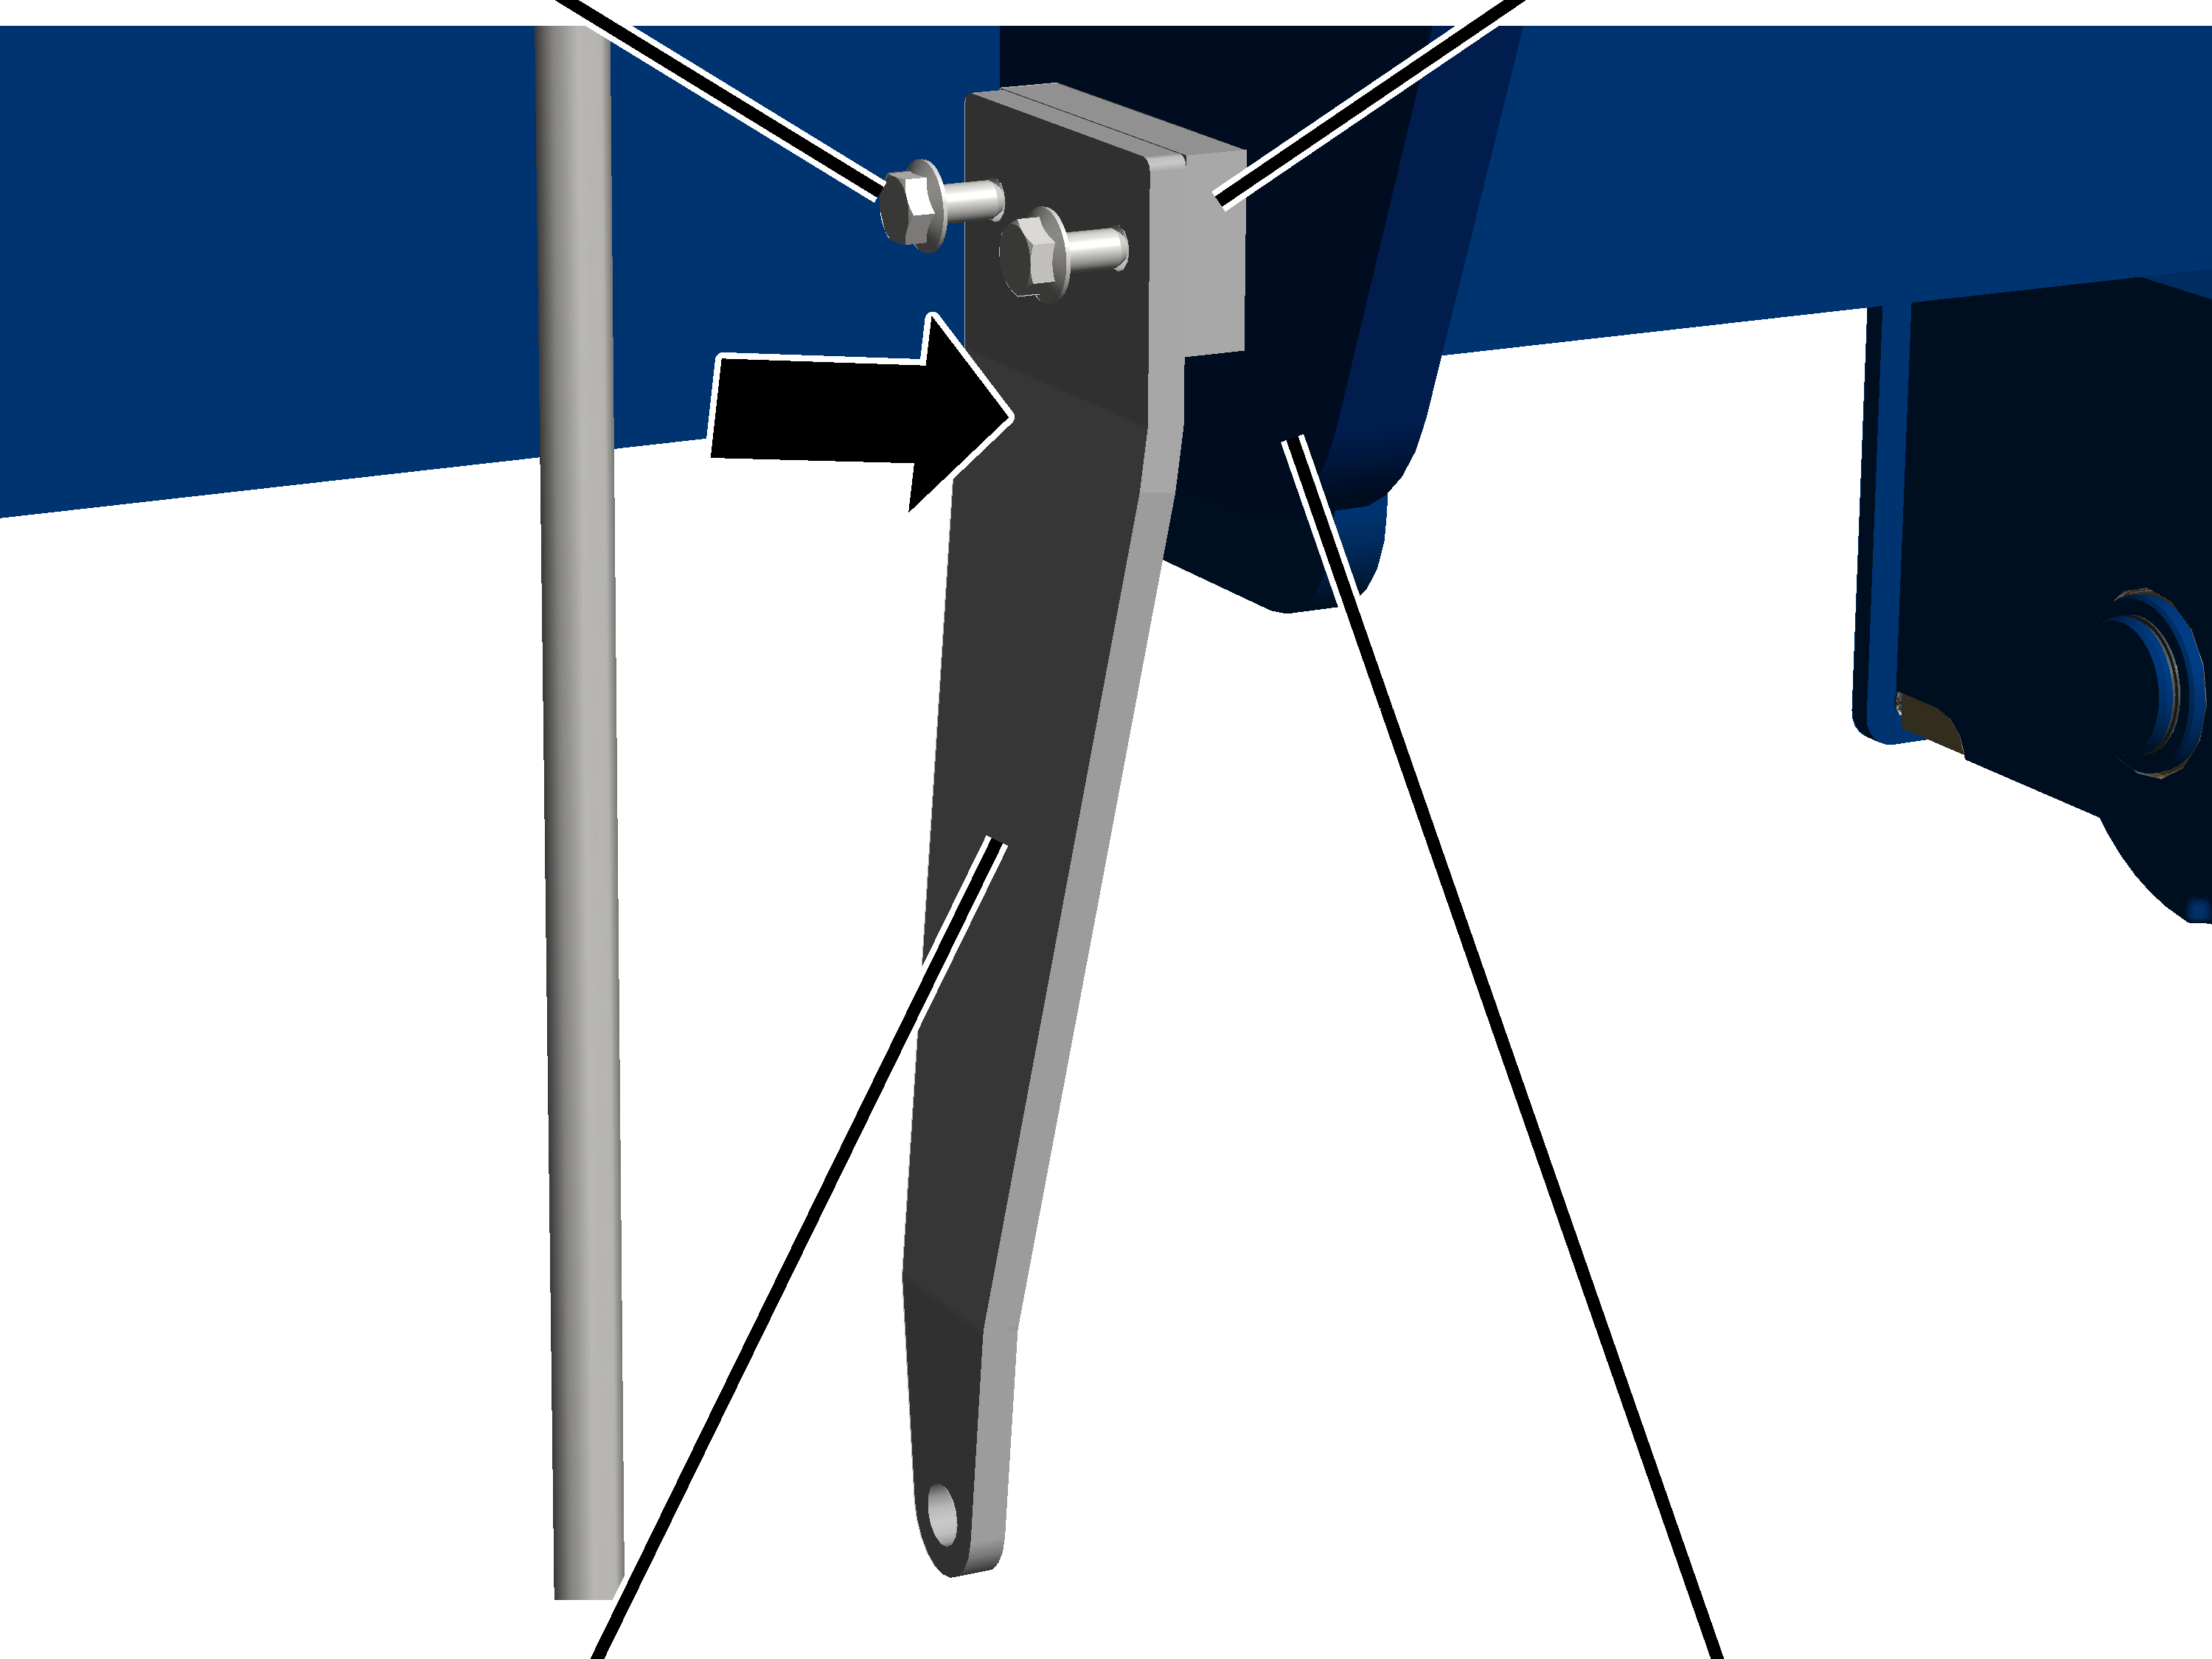
- Visser le support avec vis à côtes M6x12 (2x) sur la plaque à souder à l'intérieur de la partie latérale. 19 Nm.
Vis hexagonale M6x25Support
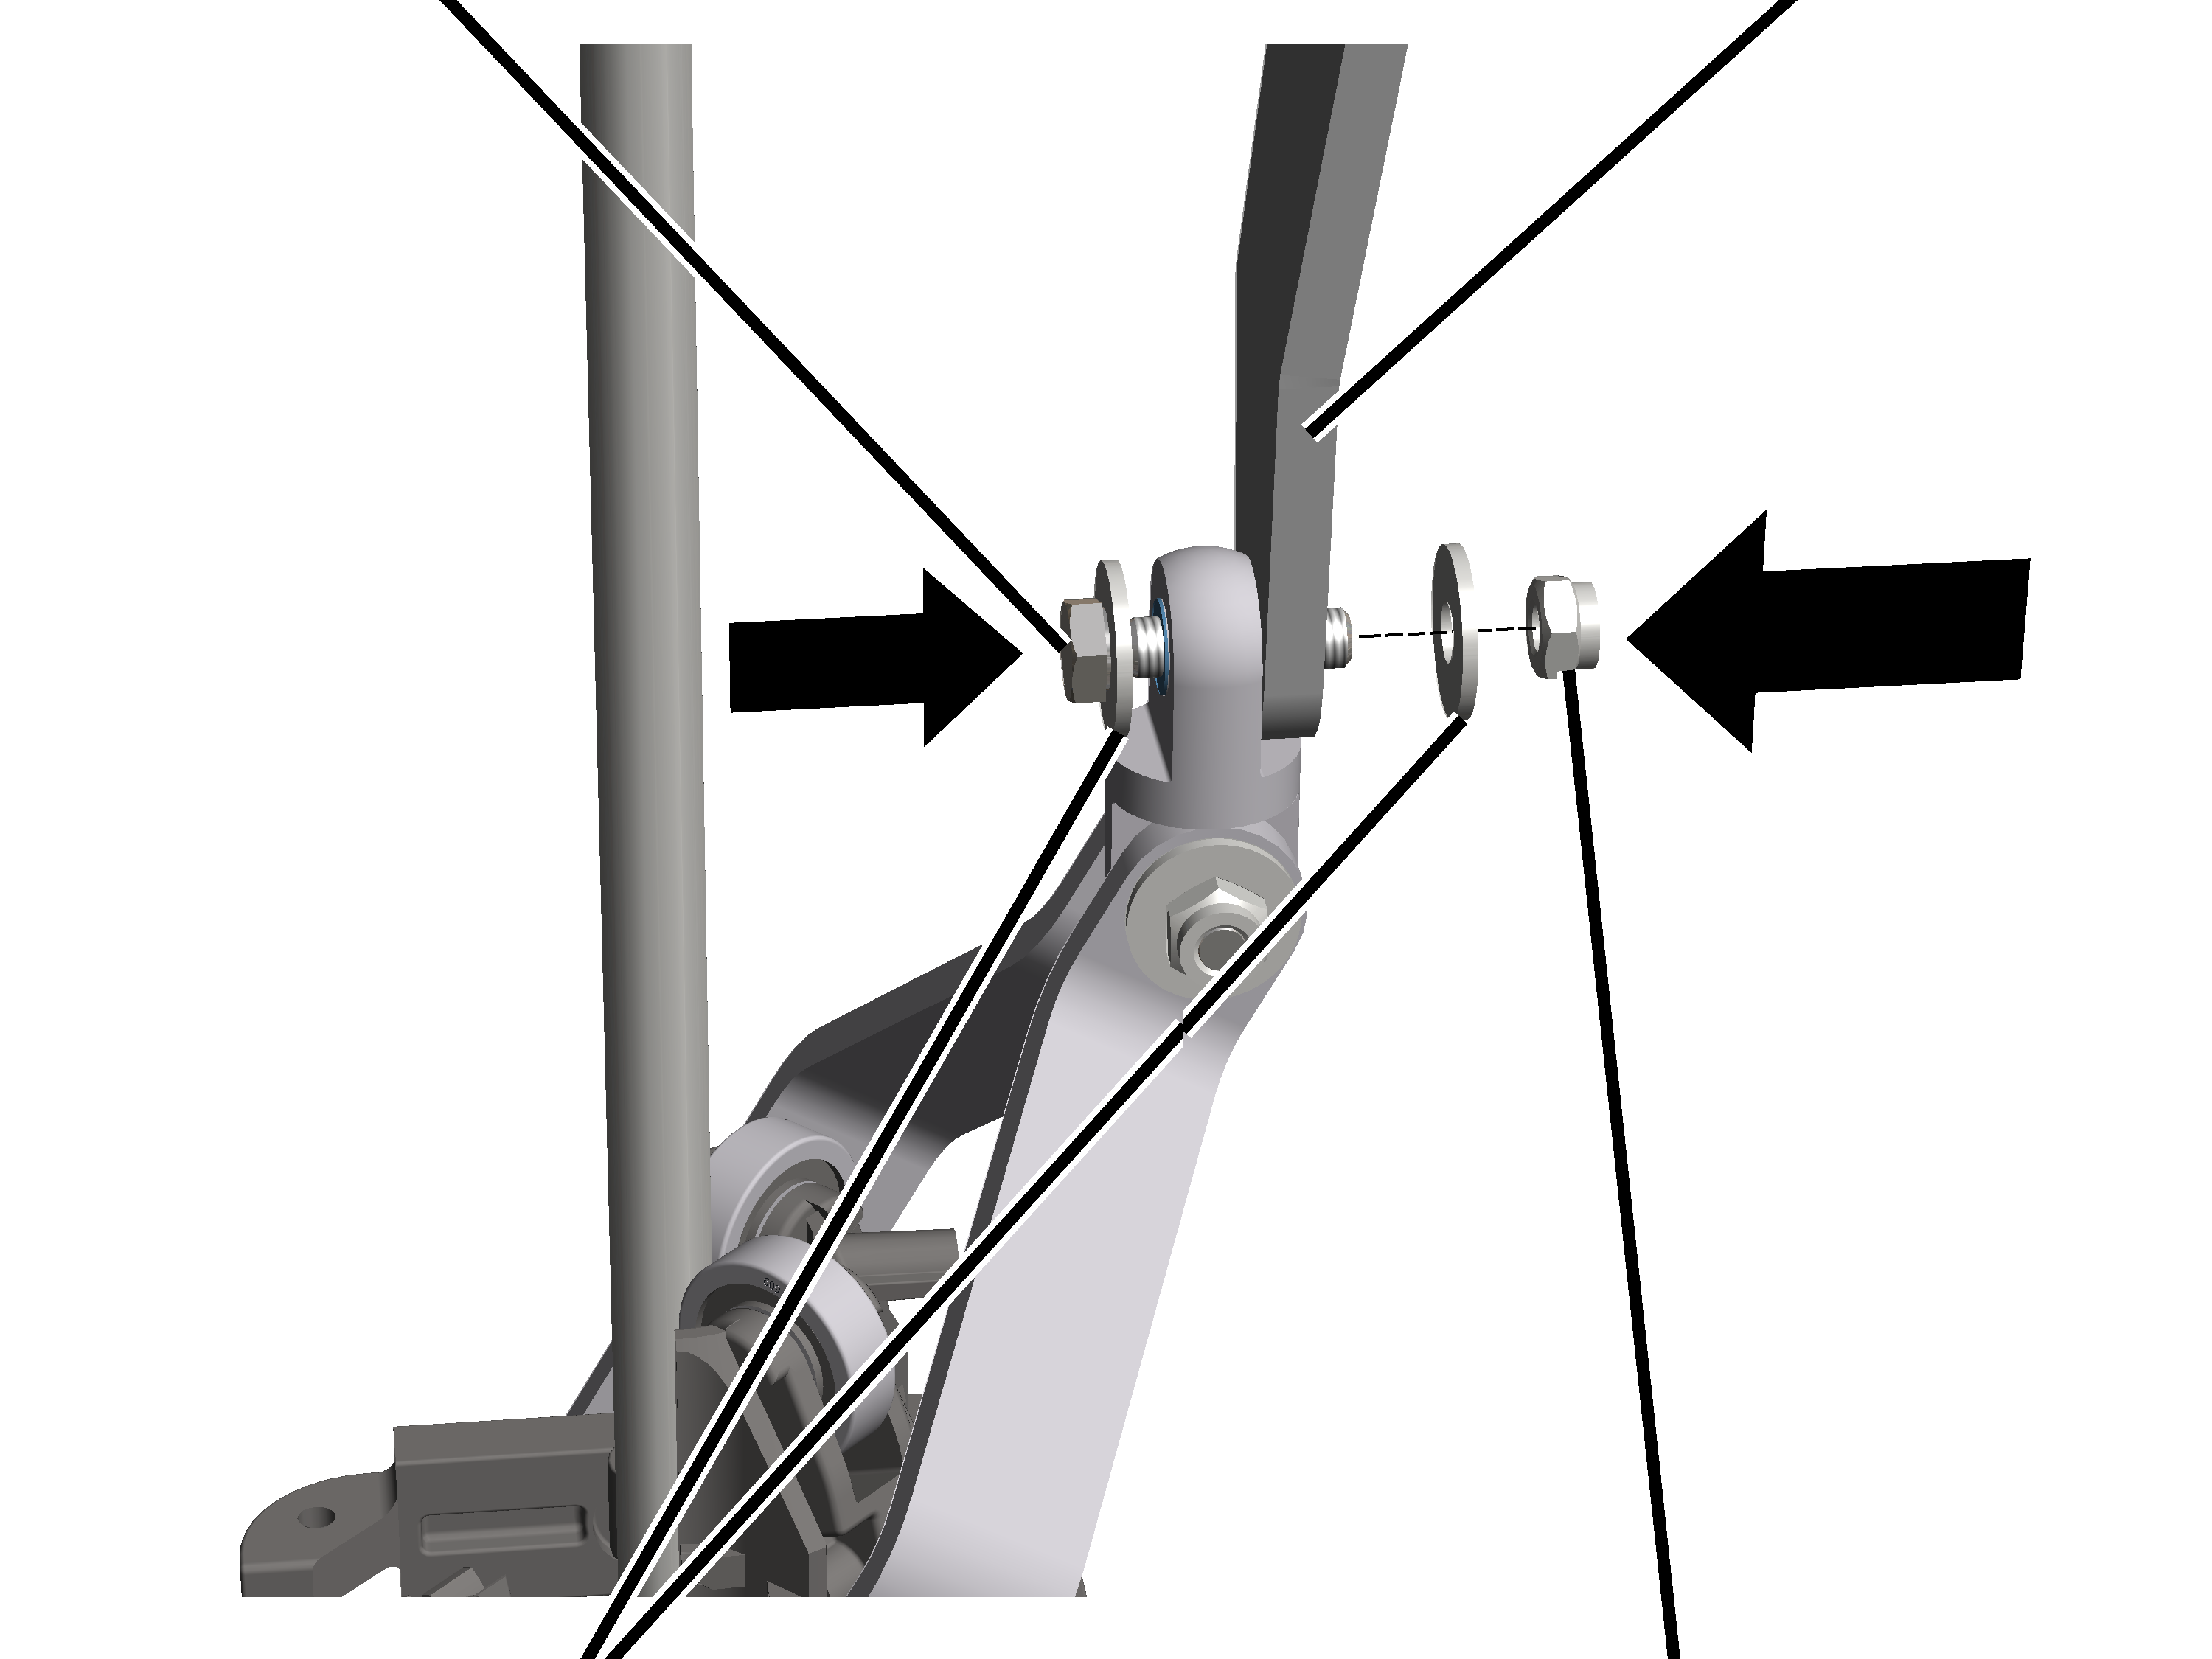
- Glisser la vis hexagonale M6x25 avec rondelle à travers la suspension en croix sur le bras de support et à travers le support.
- Glisser l'écrou M6 avec rondelle sur la vis hexagonale M6x25 et visser. 10 Nm.
Support semi-cylindrique avec bras de support
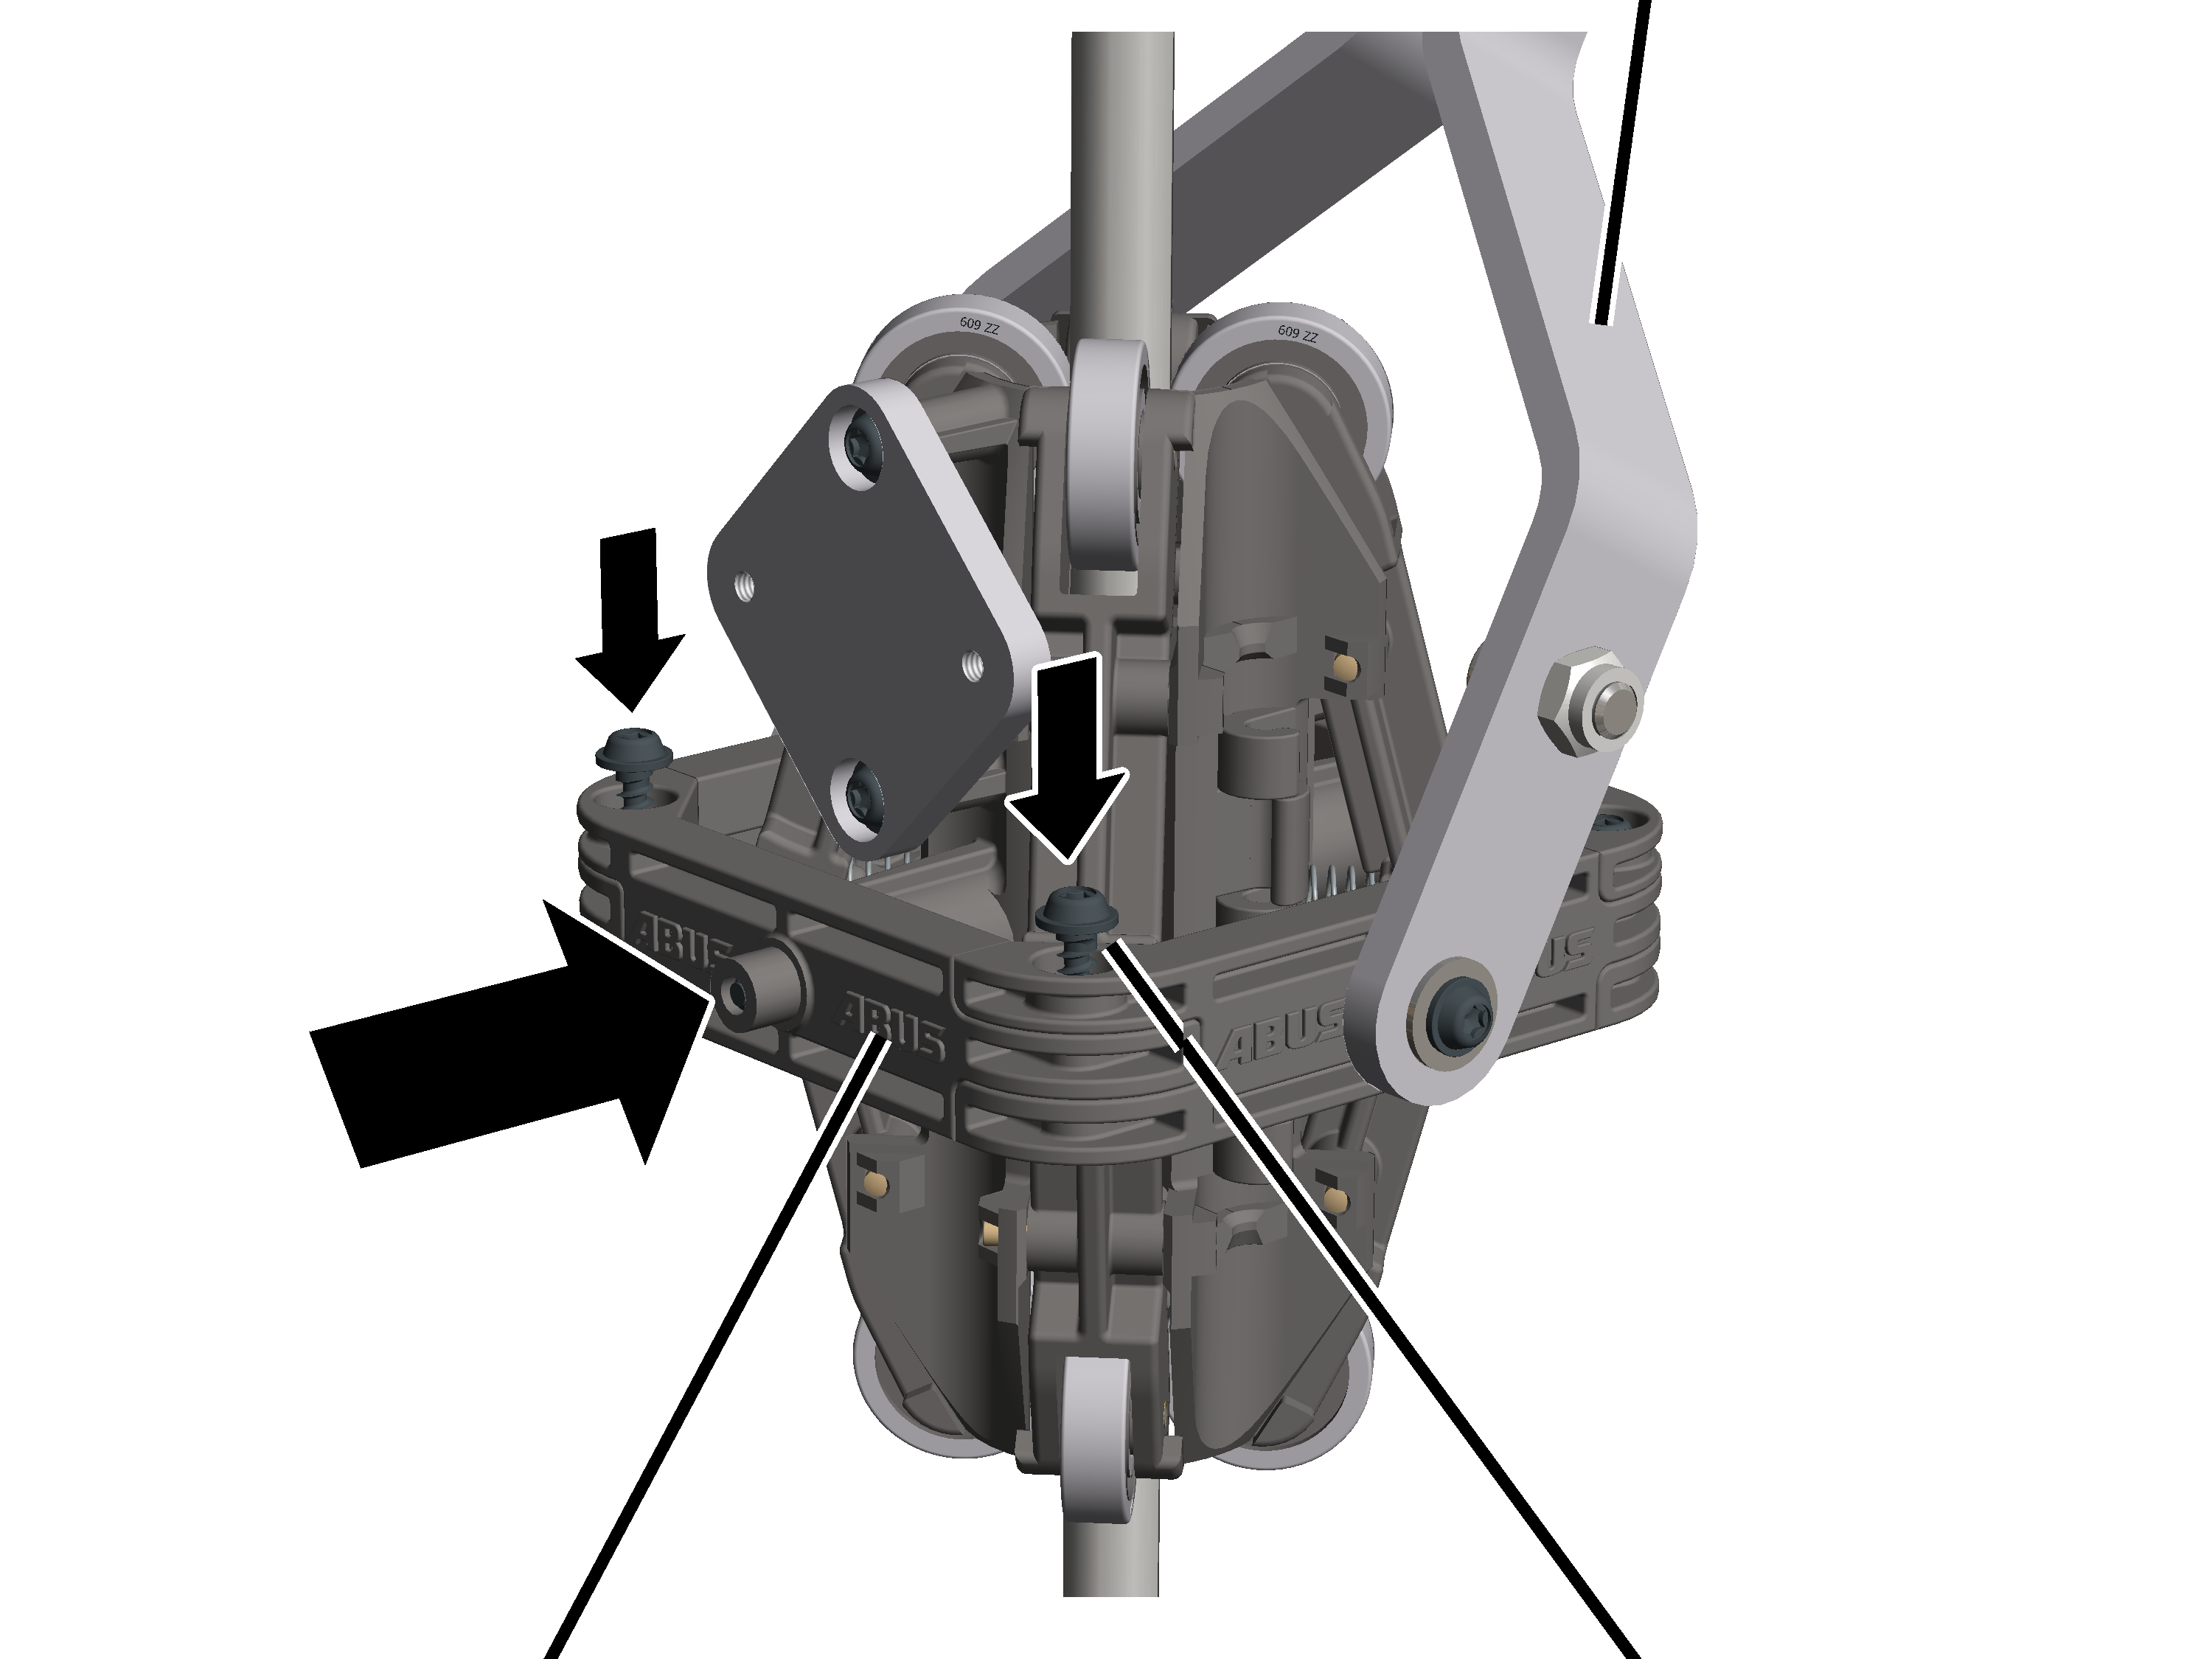
- Visser le support semi-cylindrique retiré au préalable sur le support semi-cylindrique monté avec le bras de support avec des vis à tête goutte de suif K4x17 (2x). 1 Nm.
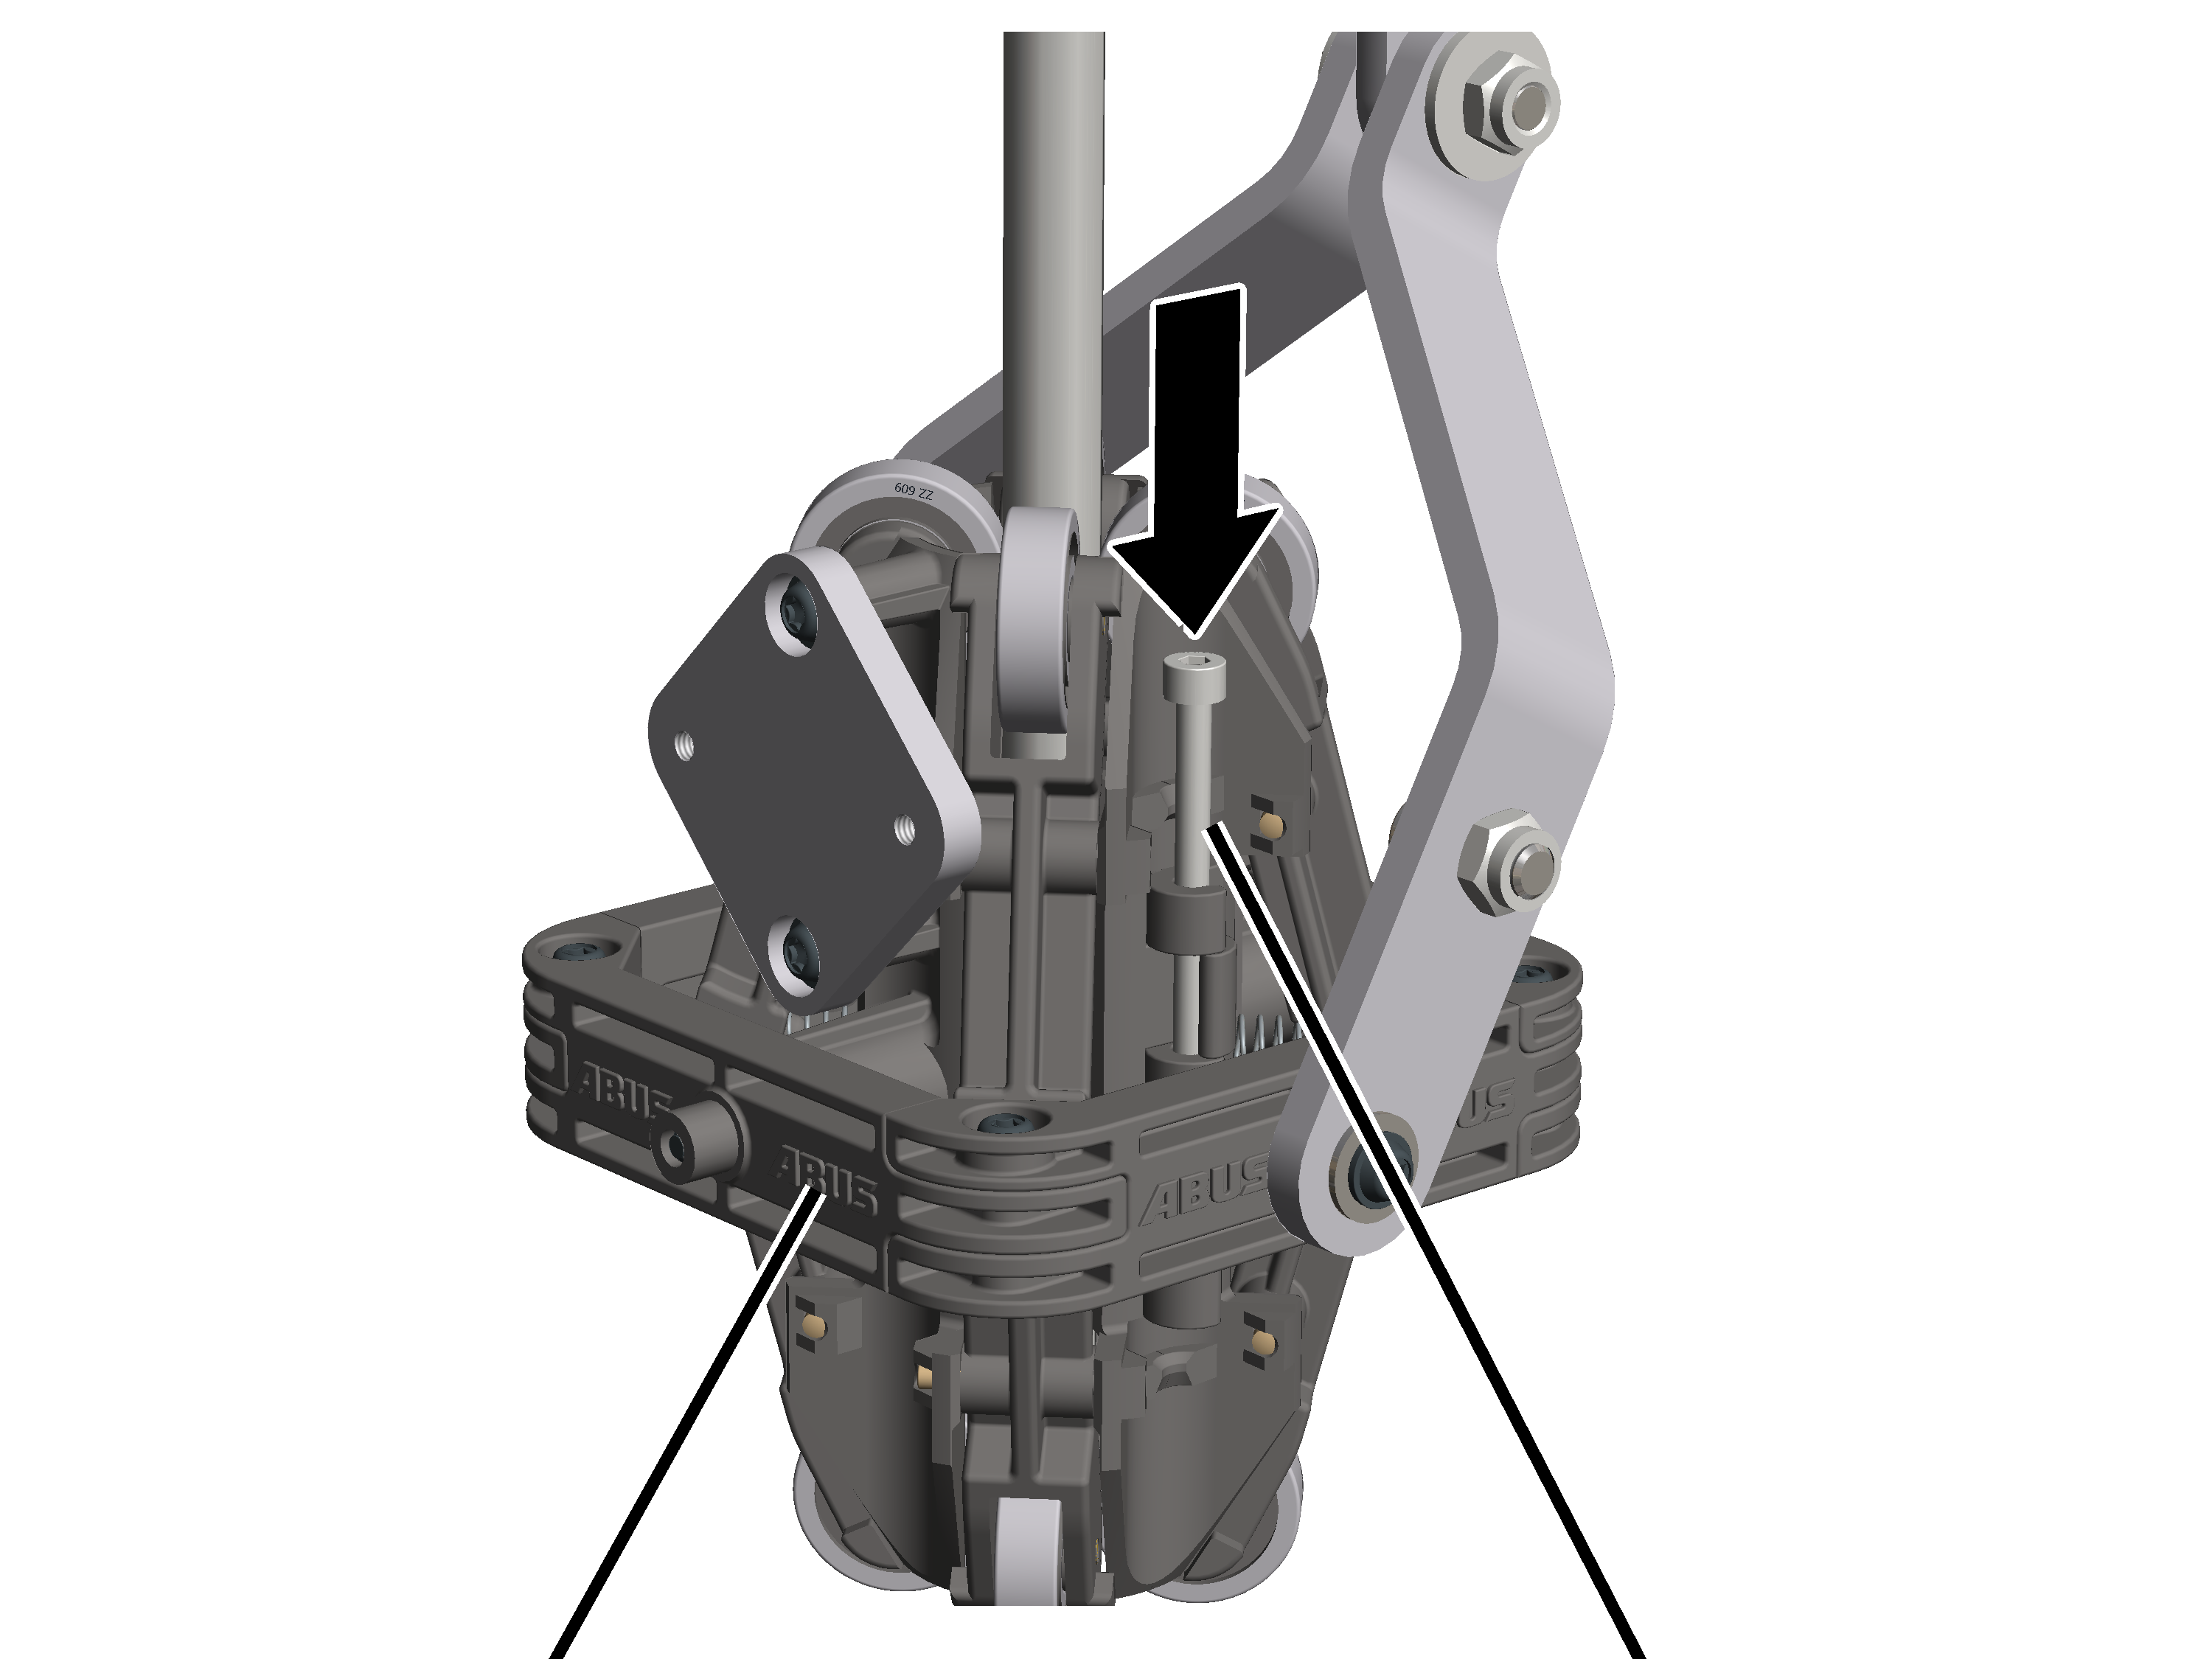
- Glisser la goupille cylindrique (2x) jusqu'en butée dans le support semi-cylindrique au-delà de l'arrêt.
ClinomètrePlaque
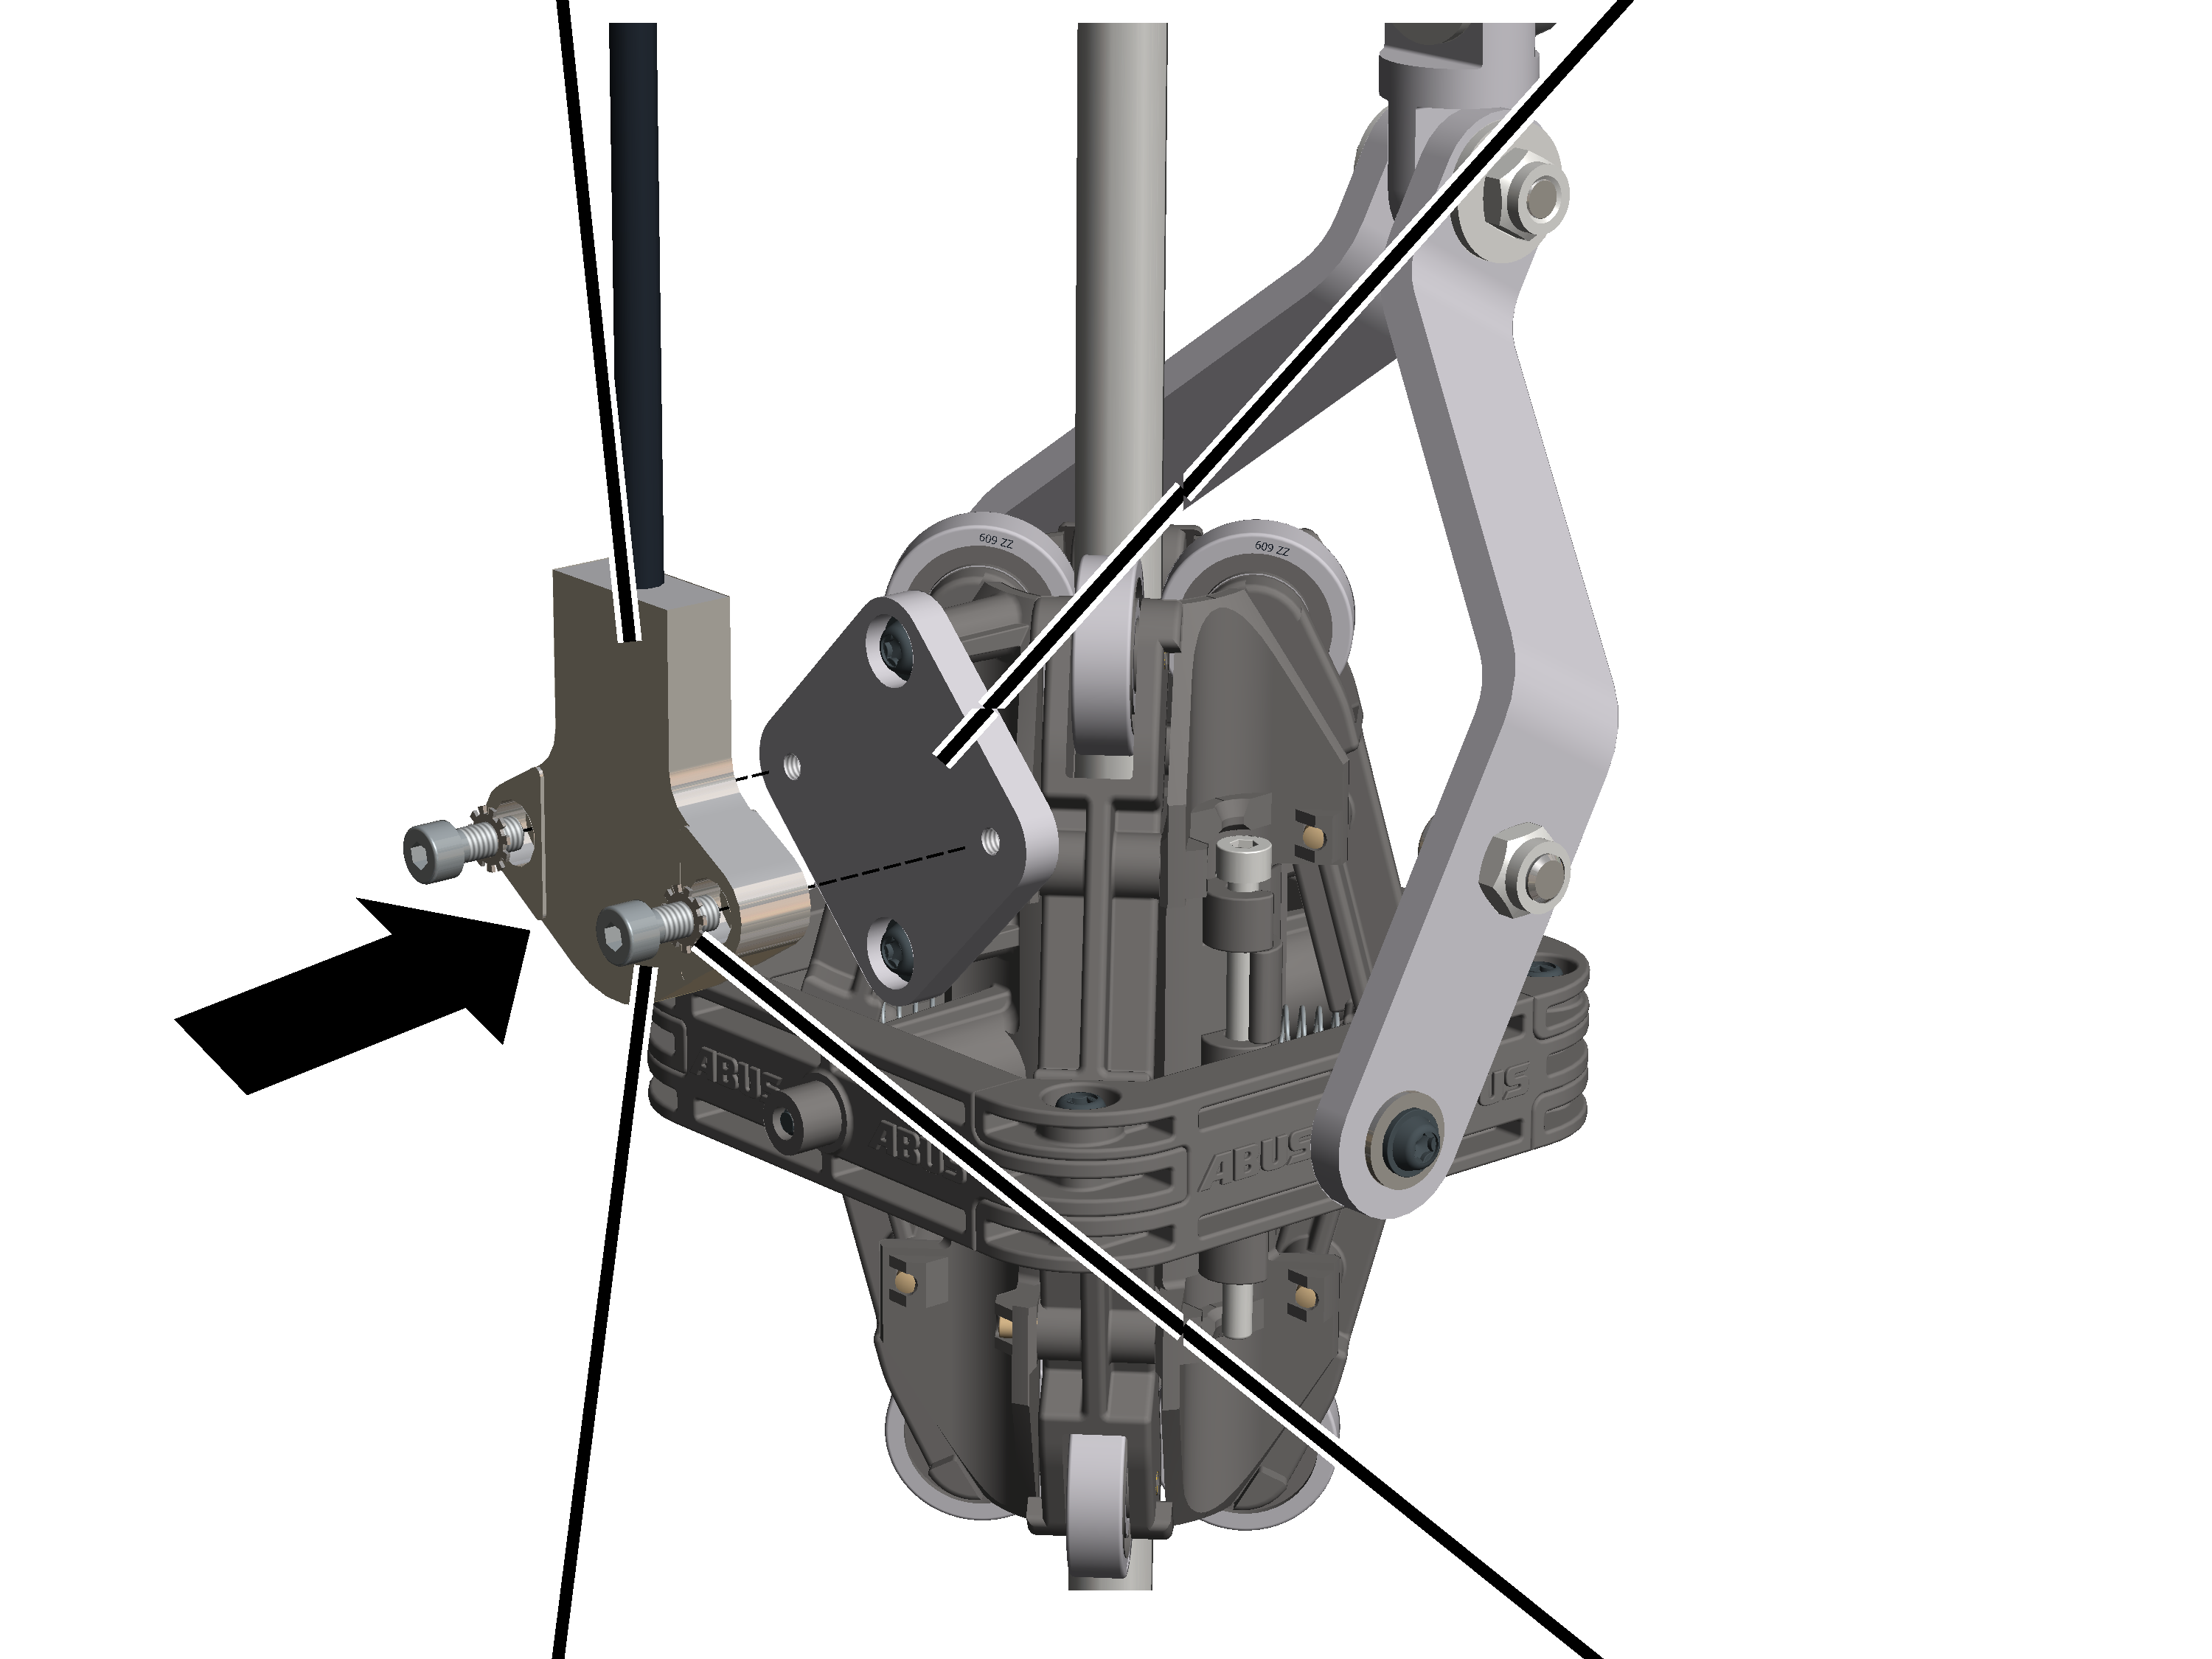
- Visser le clinomètre avec des vis à six pans creux M4x12 (2x) et des rondelles de sécurité (2x) sur la plaque du guide d'angle de câble. 3 Nm.
Uniquement pour treuil à câble D avec mouflage 4/2 oder 8/2 et pour GM 7000
Pour le treuil à câble type D GM 7000 avec mouflage 4/2 ou 8/2, la plaque à souder est soudée par l'extérieur sur la partie latérale du support pour la traverse de la poulie de renvoi, sur laquelle le guide d'angle de câble est fixé.
Vis à côtes M6x12Plaque à souder
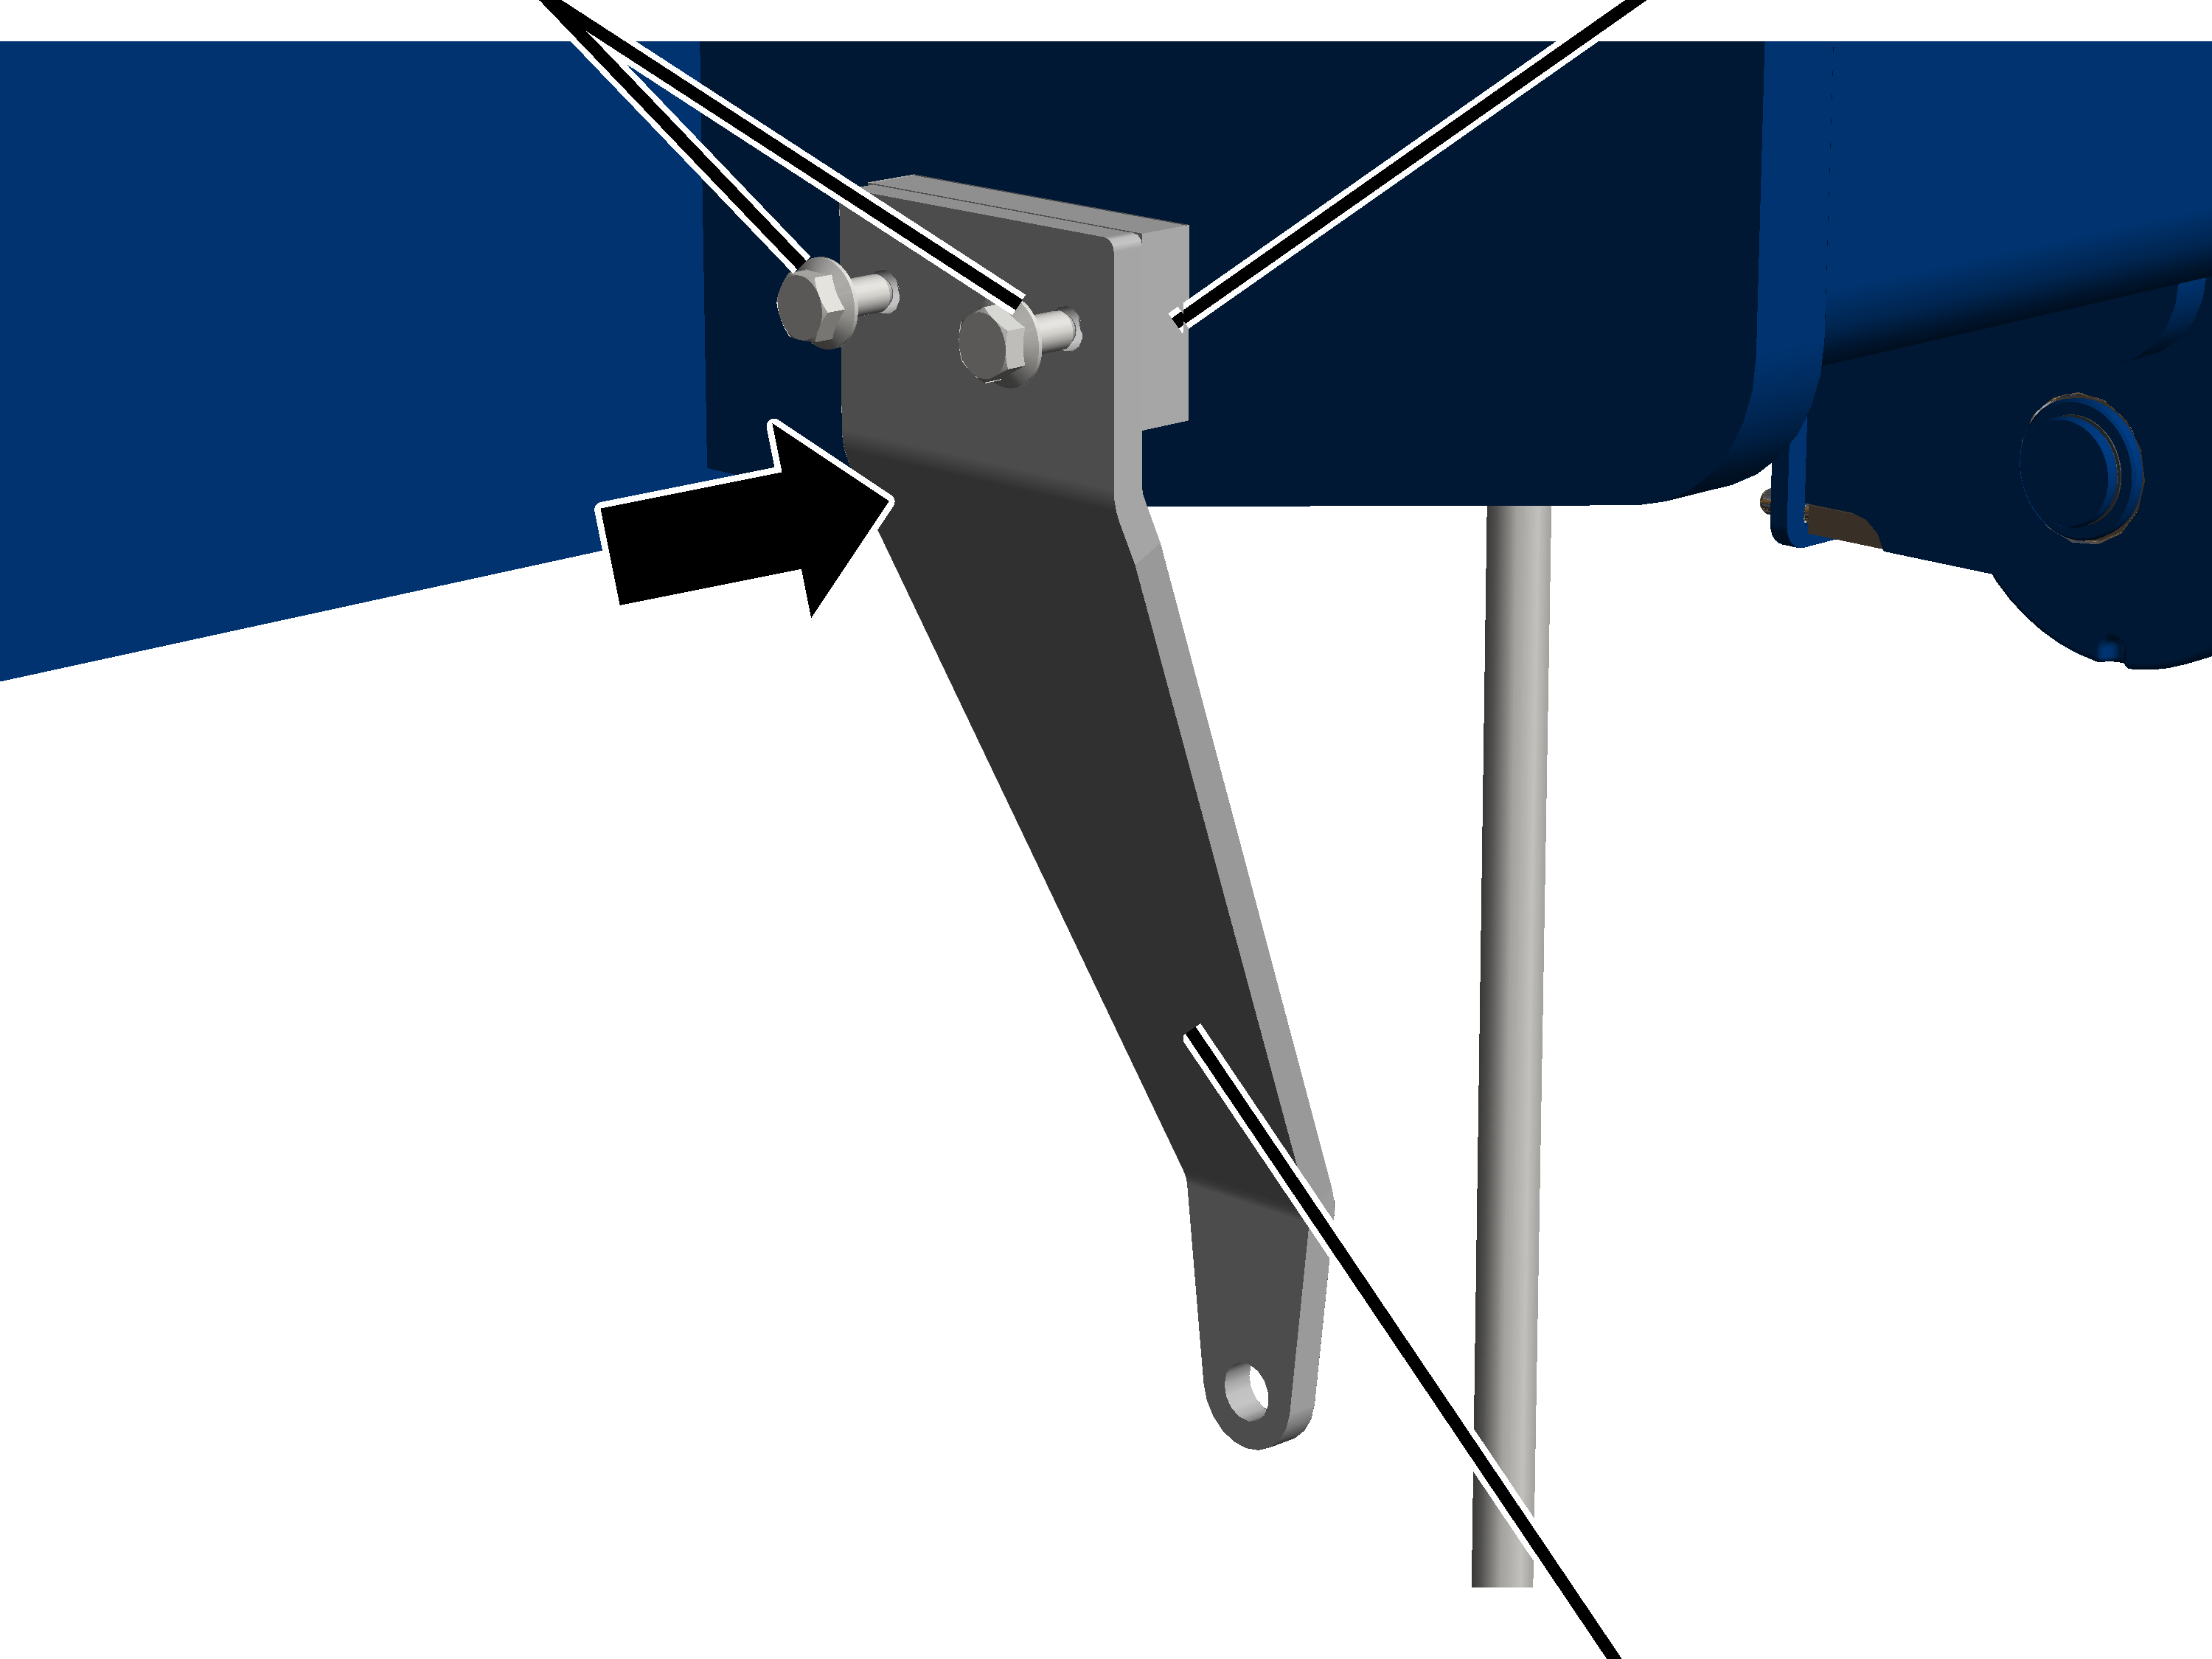
- Visser le support avec vis à côtes M6x12 (2x) sur la plaque à souder à l'extérieur de la partie latérale. 19 Nm.
Vis hexagonale M6x25Support
- Glisser la vis hexagonale M6x25 avec rondelle à travers la suspension en croix sur le bras de support et à travers le support.
- Glisser l'écrou M6 avec rondelle sur la vis hexagonale M6x25 et visser. 10 Nm.
Support semi-cylindrique avec bras de support
- Visser le support semi-cylindrique sur le support semi-cylindrique avec bras de support avec des vis à tête goutte de suif K4x17 (2x). 1 Nm.
- Glisser la goupille cylindrique (2x) jusqu'en butée dans le support semi-cylindrique au-delà de l'arrêt.
ClinomètrePlaque
- Visser le clinomètre avec des vis à six pans creux M4x12 (2x) et des rondelles de sécurité (2x) sur la plaque du guide d'angle de câble. 10 Nm.
Uniquement pour treuil à câble Z
Pour le treuil à câble type Z, une plaque à souder, sur laquelle le guide d'angle de câble est fixé, est soudée sur la partie inférieure du châssis du chariot de direction.
Plaque à souder
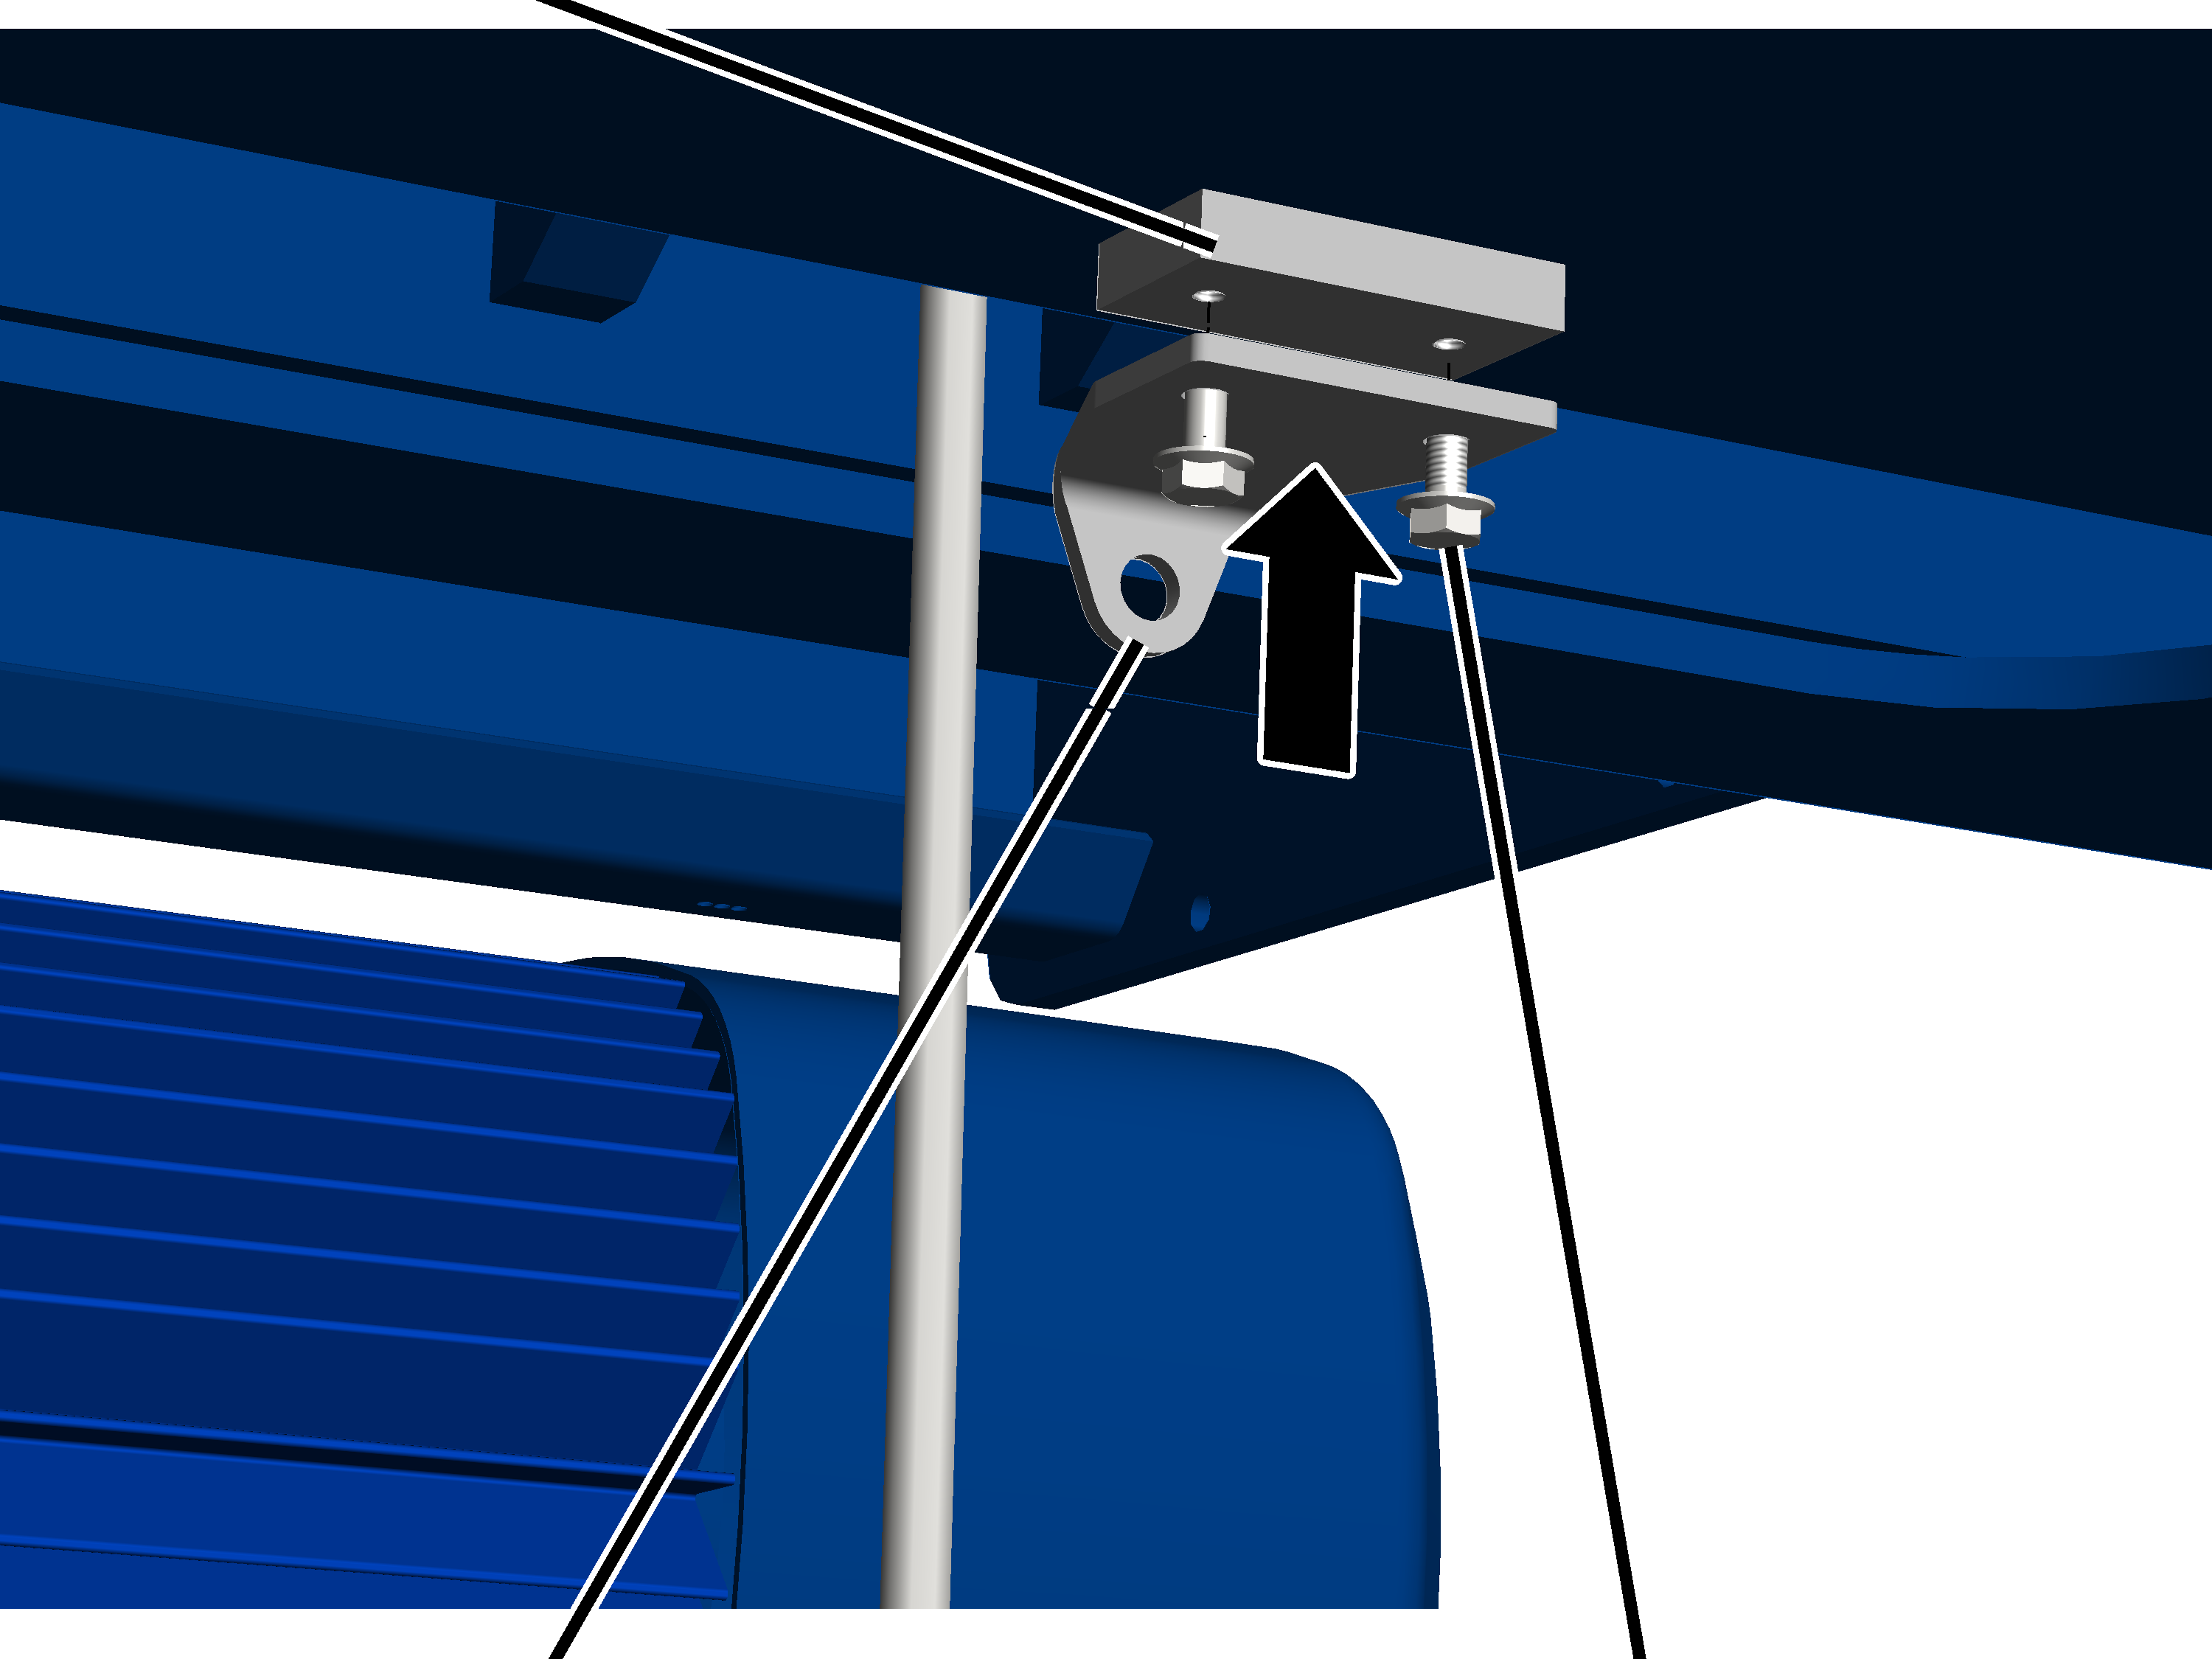
- Visser le support avec vis à côtes M6x12 (2x) sur la plaque à souder. 19 Nm.
Vis hexagonale M6x25Rondelle
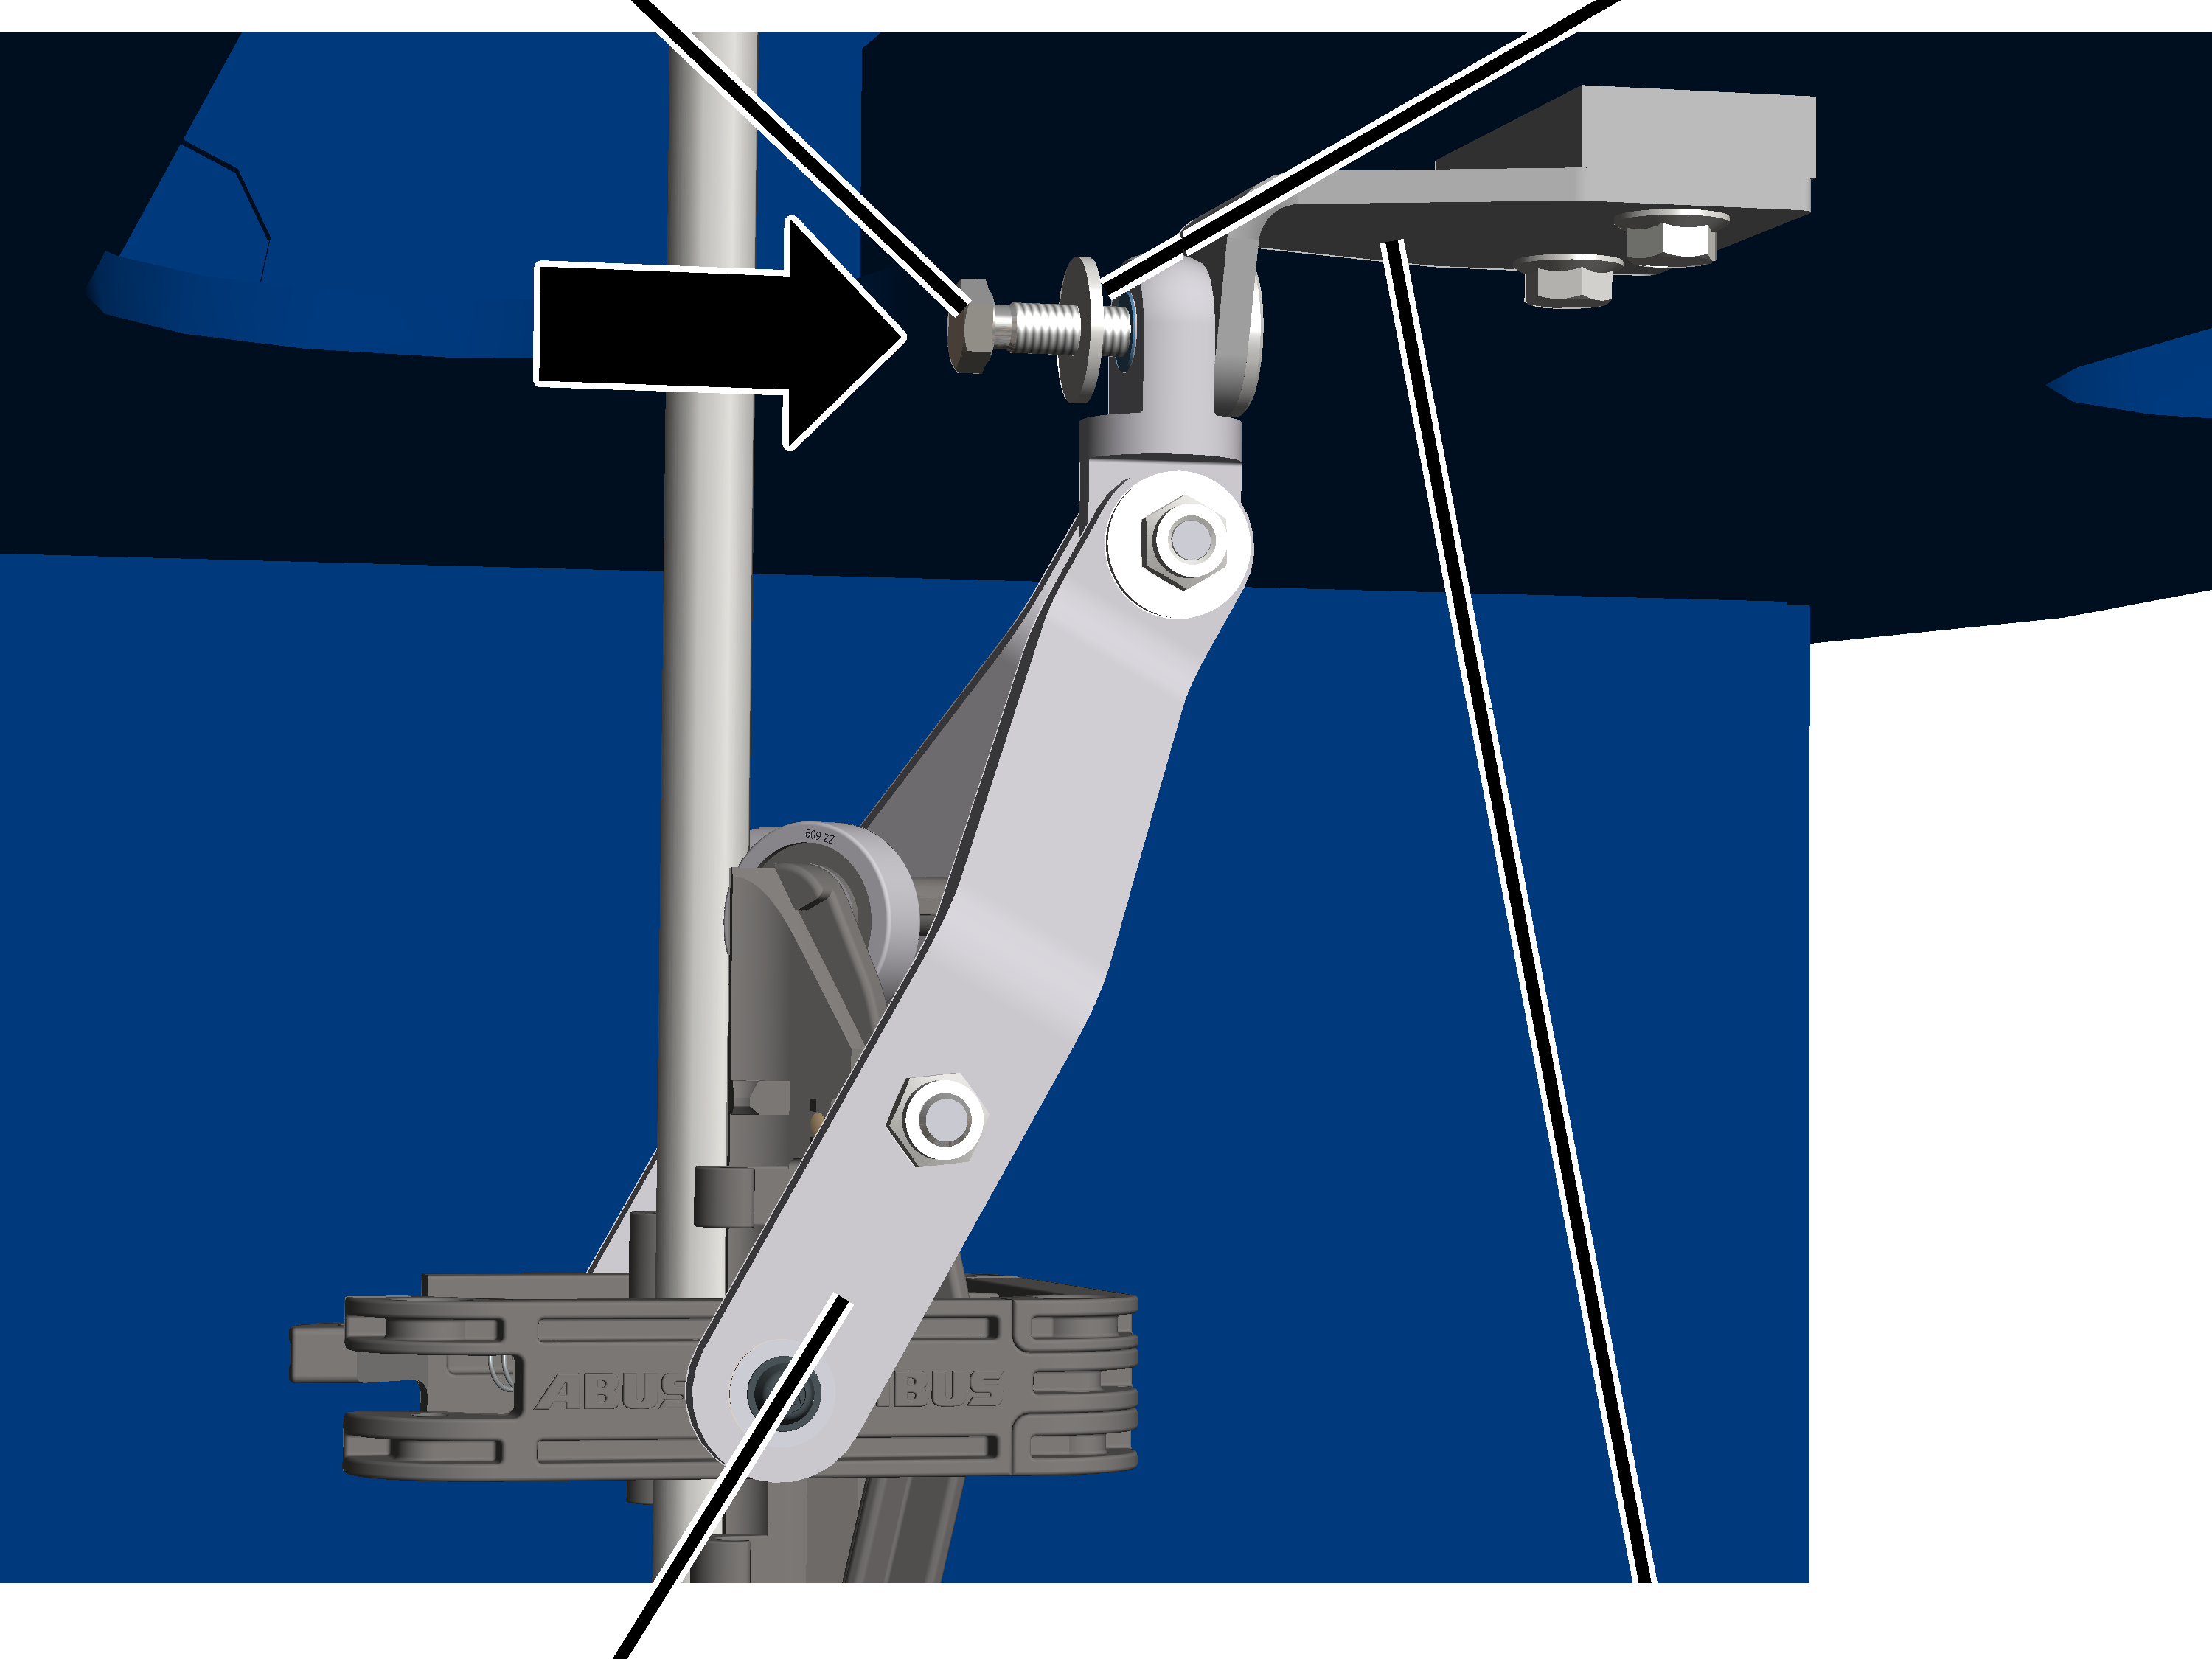
- Glisser la vis hexagonale M6x25 avec rondelle à travers la suspension en croix sur le bras de support et à travers le support.
Rondelle
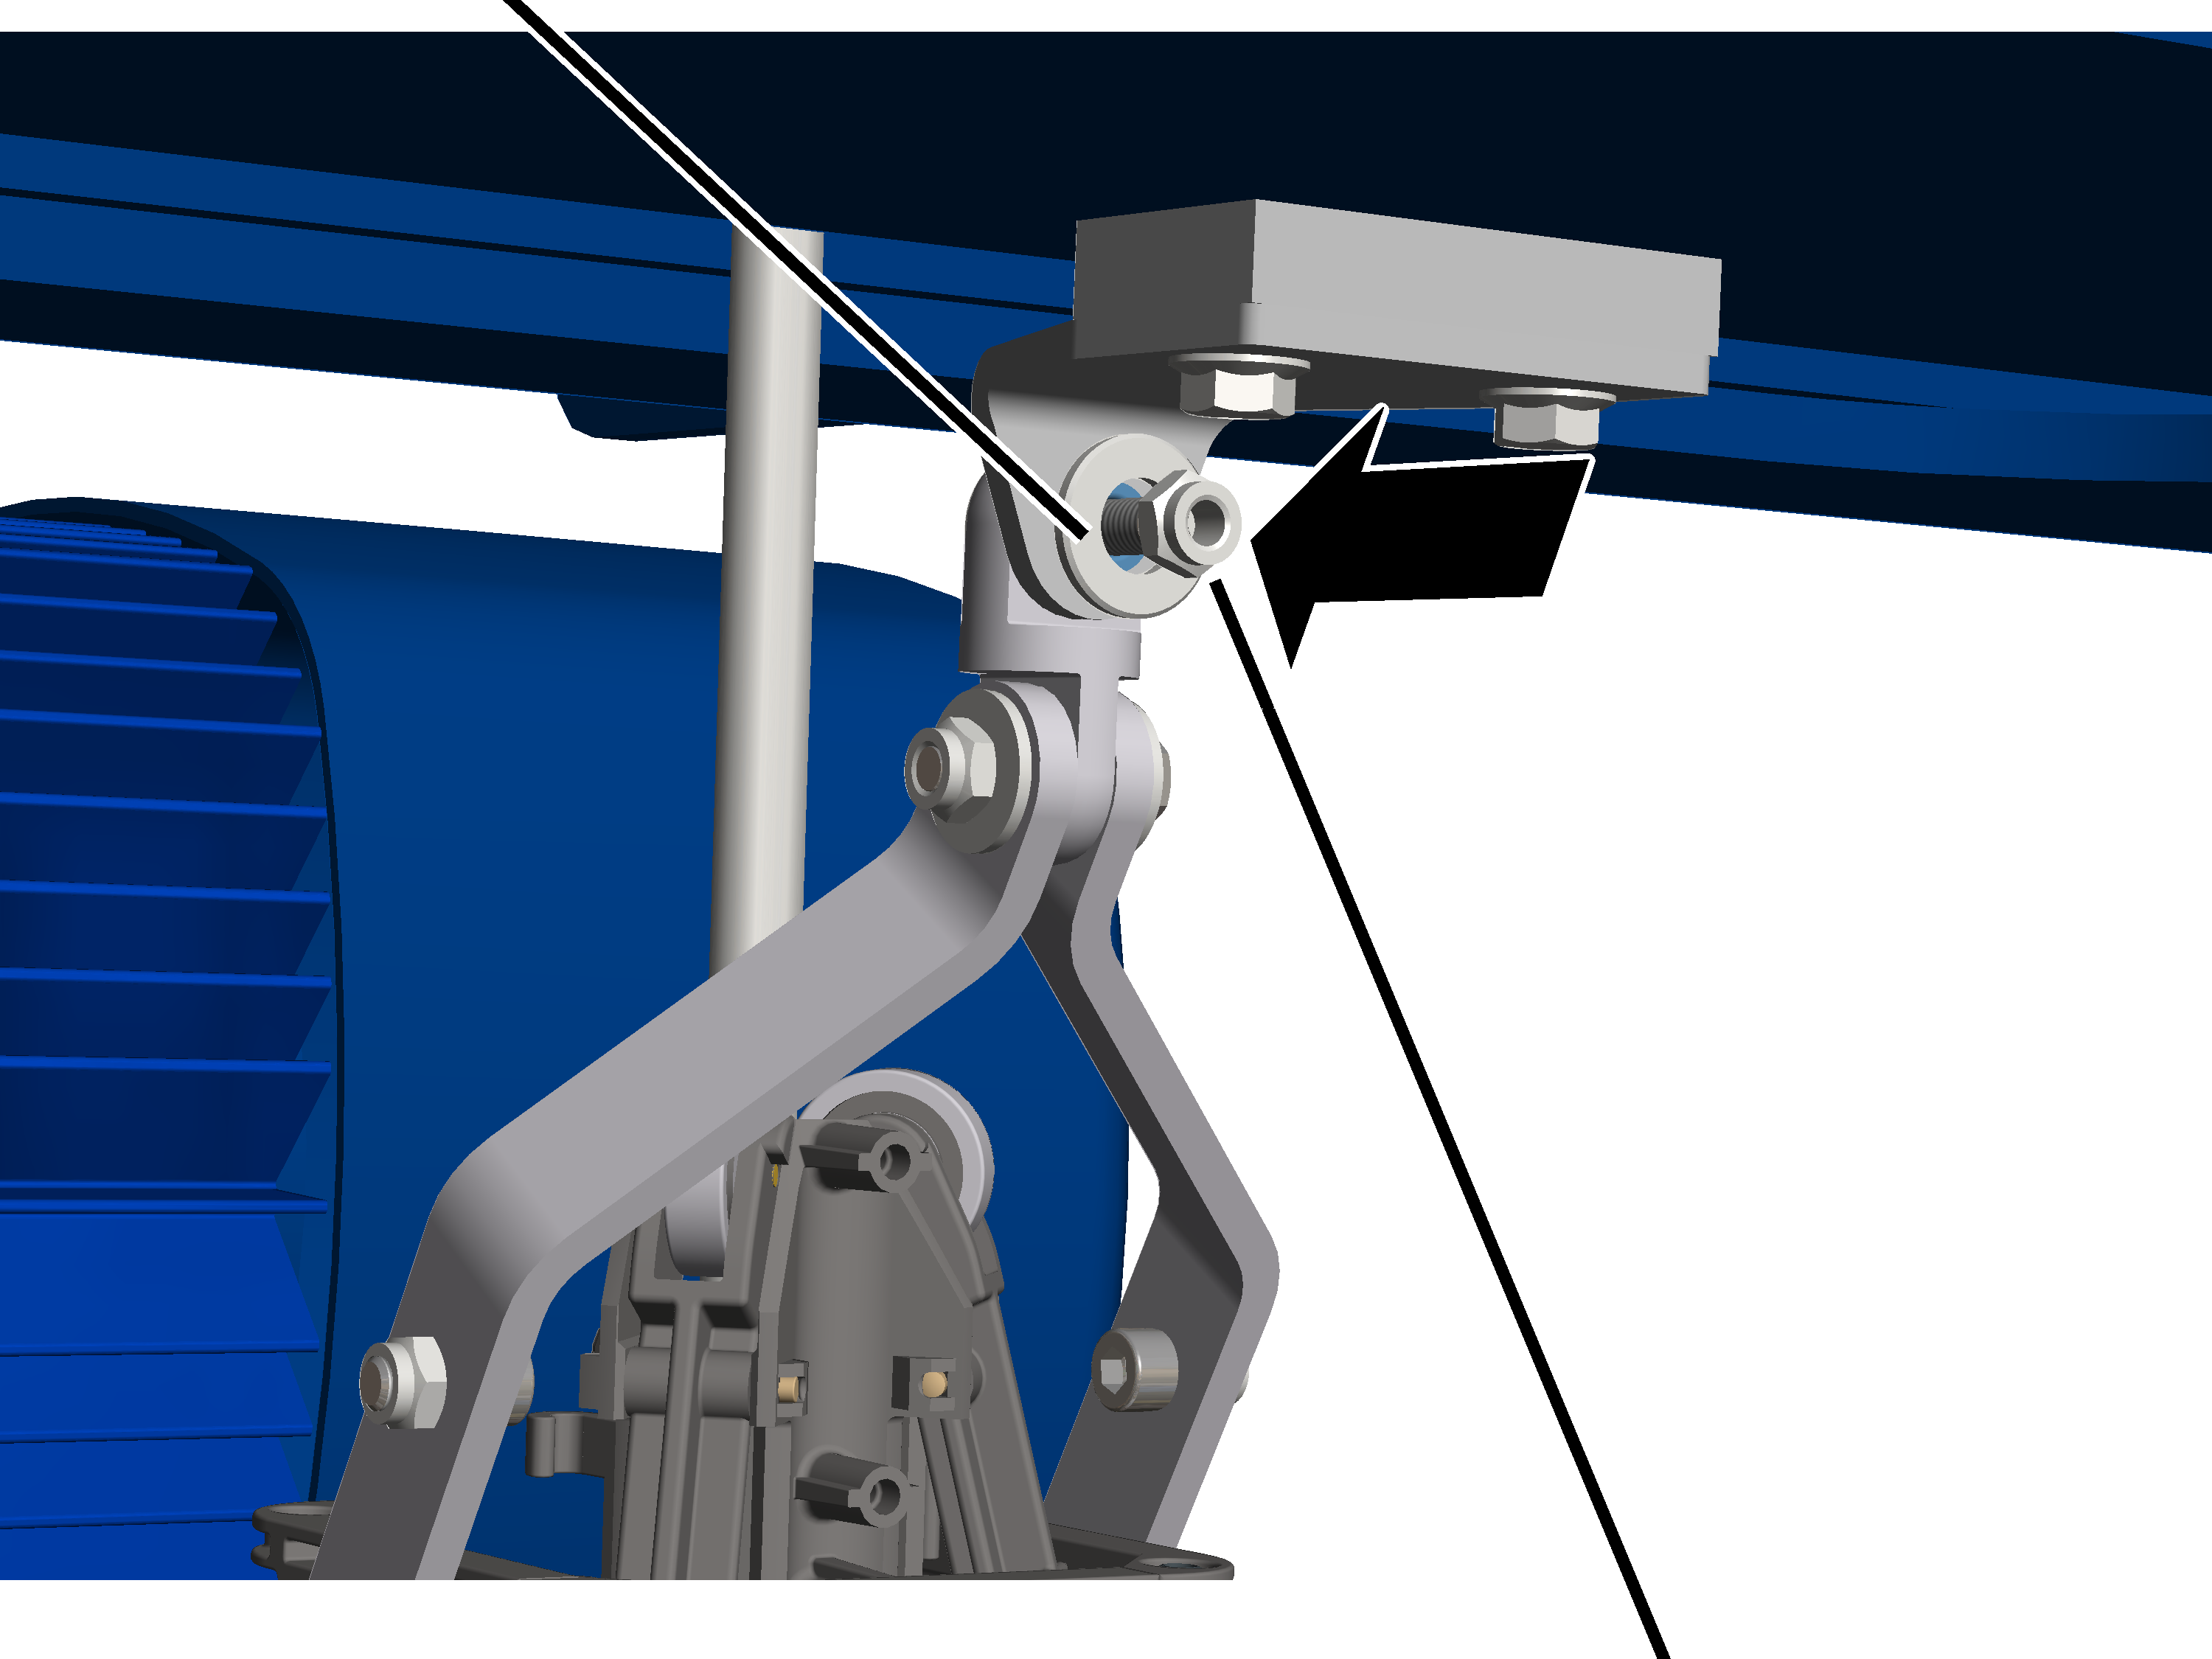
- Glisser l'écrou M6 avec rondelle sur la vis hexagonale M6x25 et visser. 10 Nm.
Support semi-cylindrique
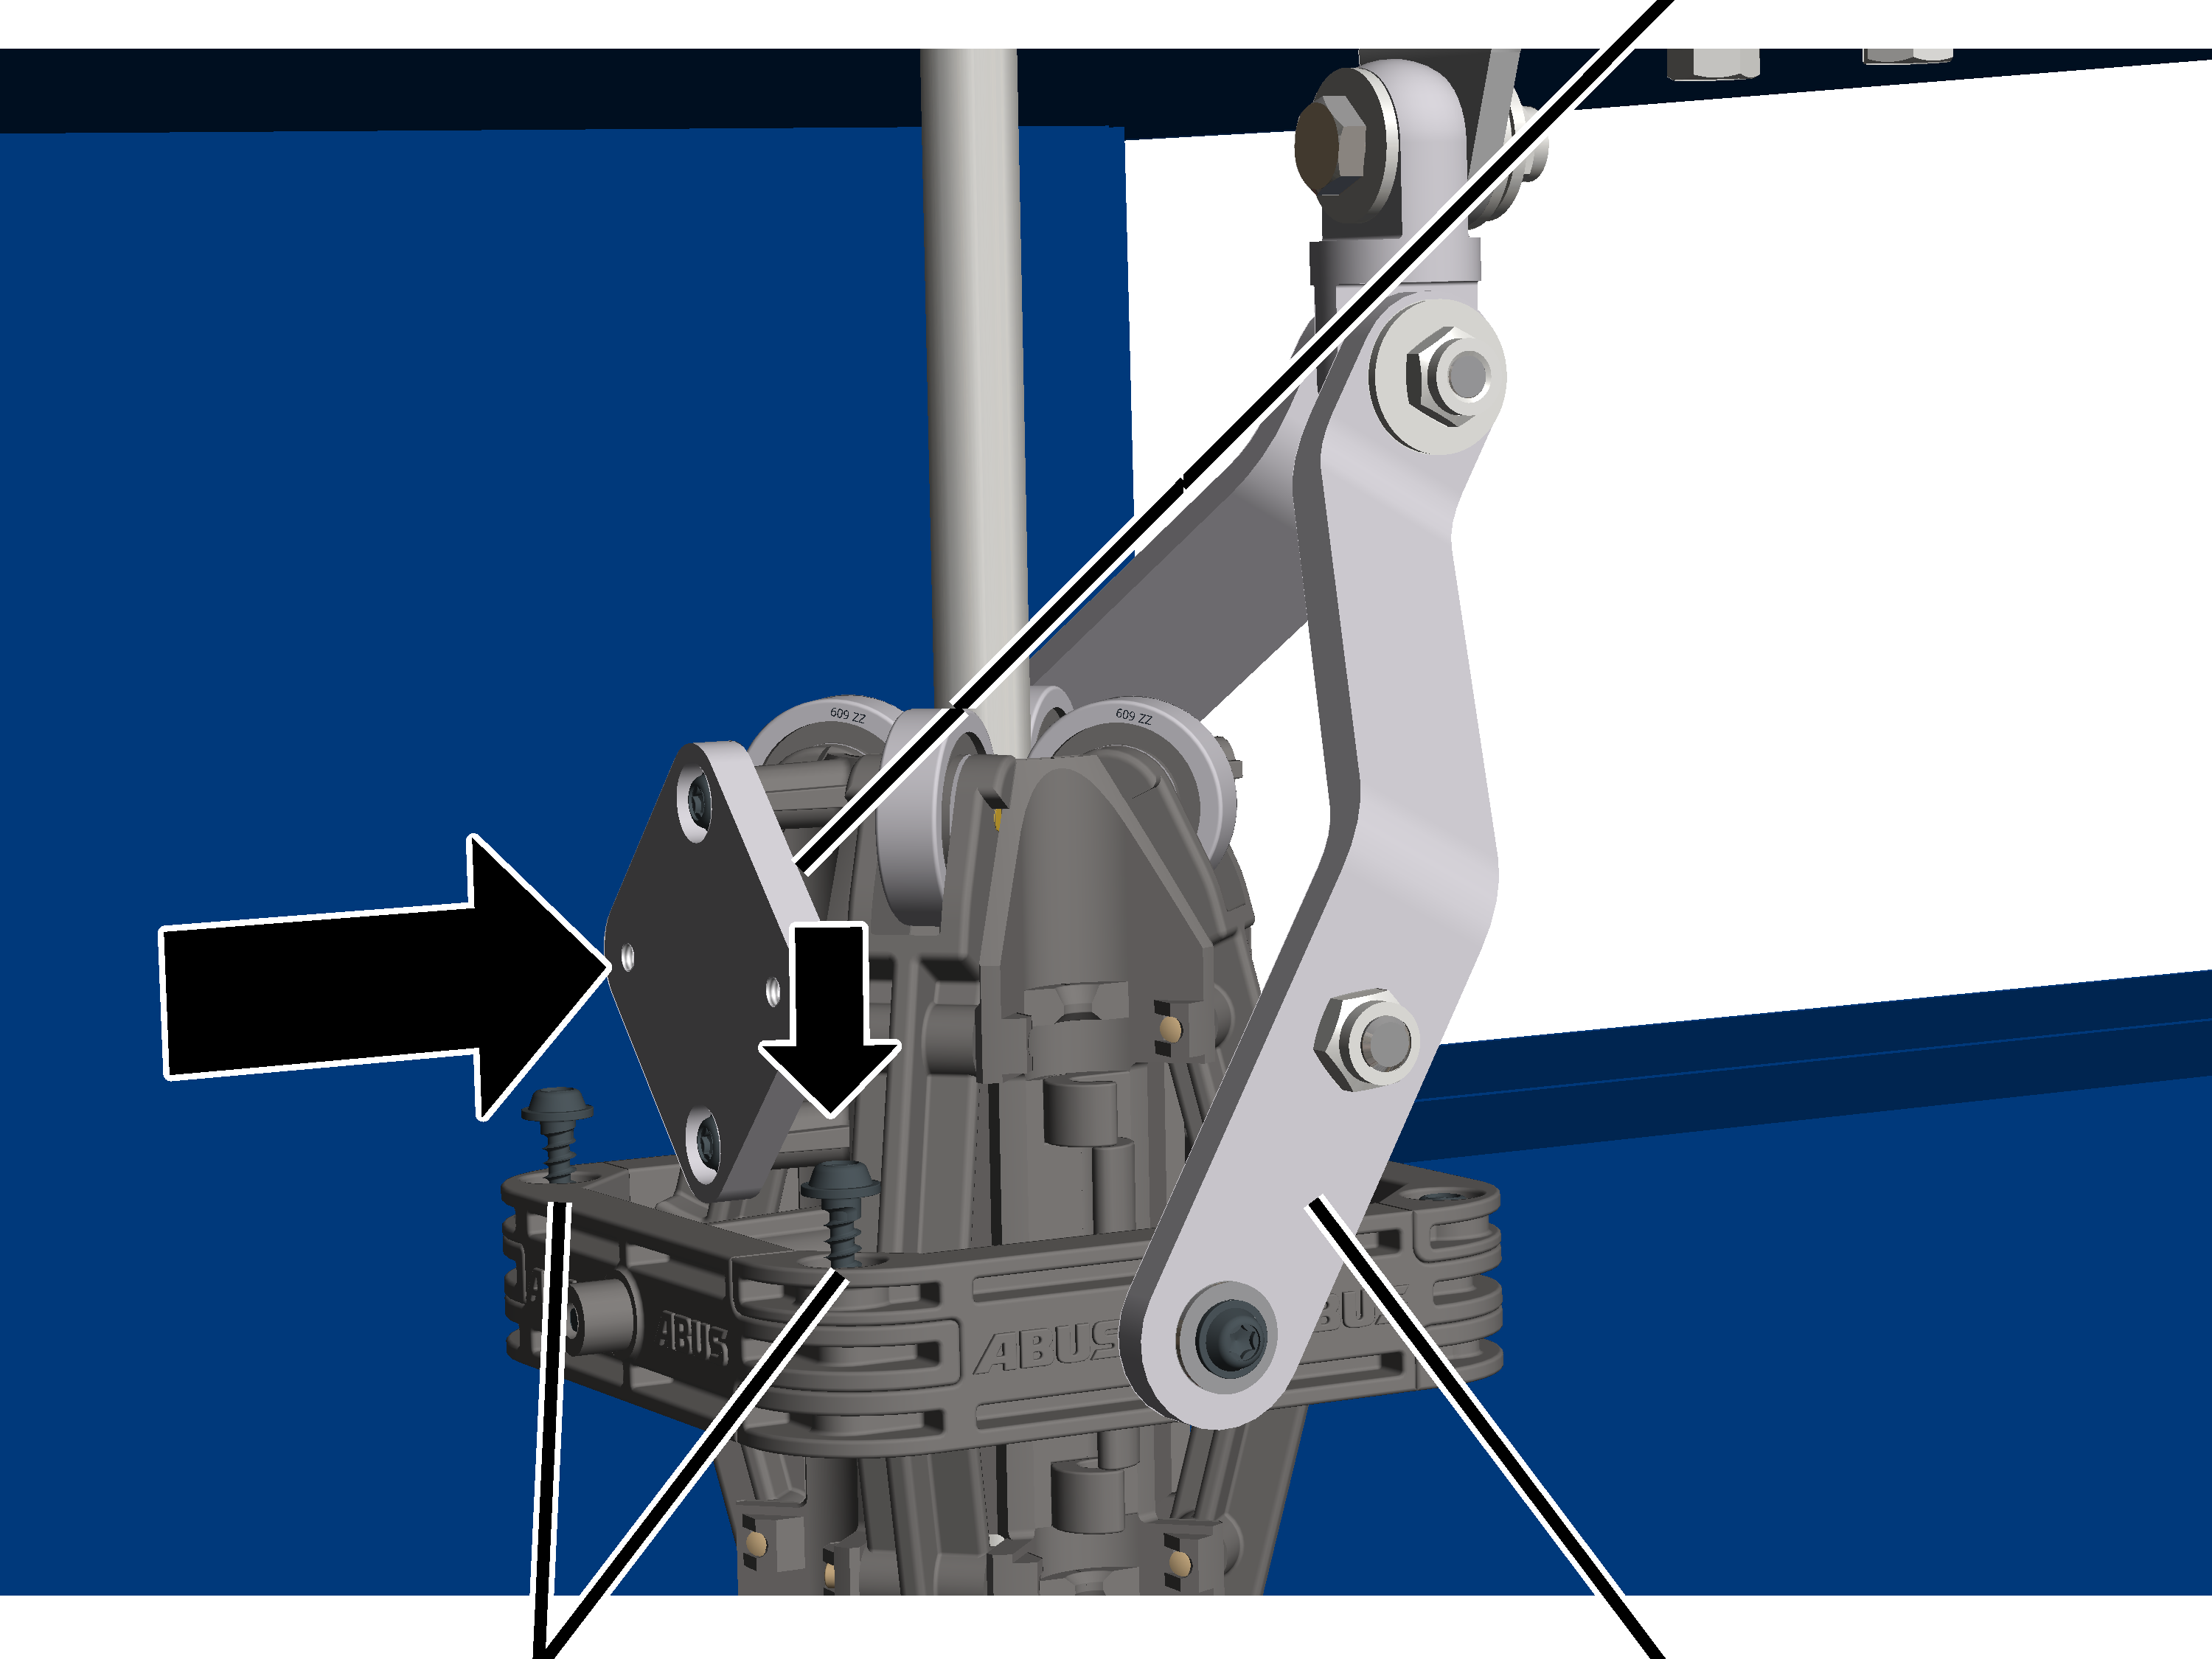
- Visser le support semi-cylindrique sur le support semi-cylindrique avec bras de support avec des vis à tête goutte de suif K4x17. 1 Nm.
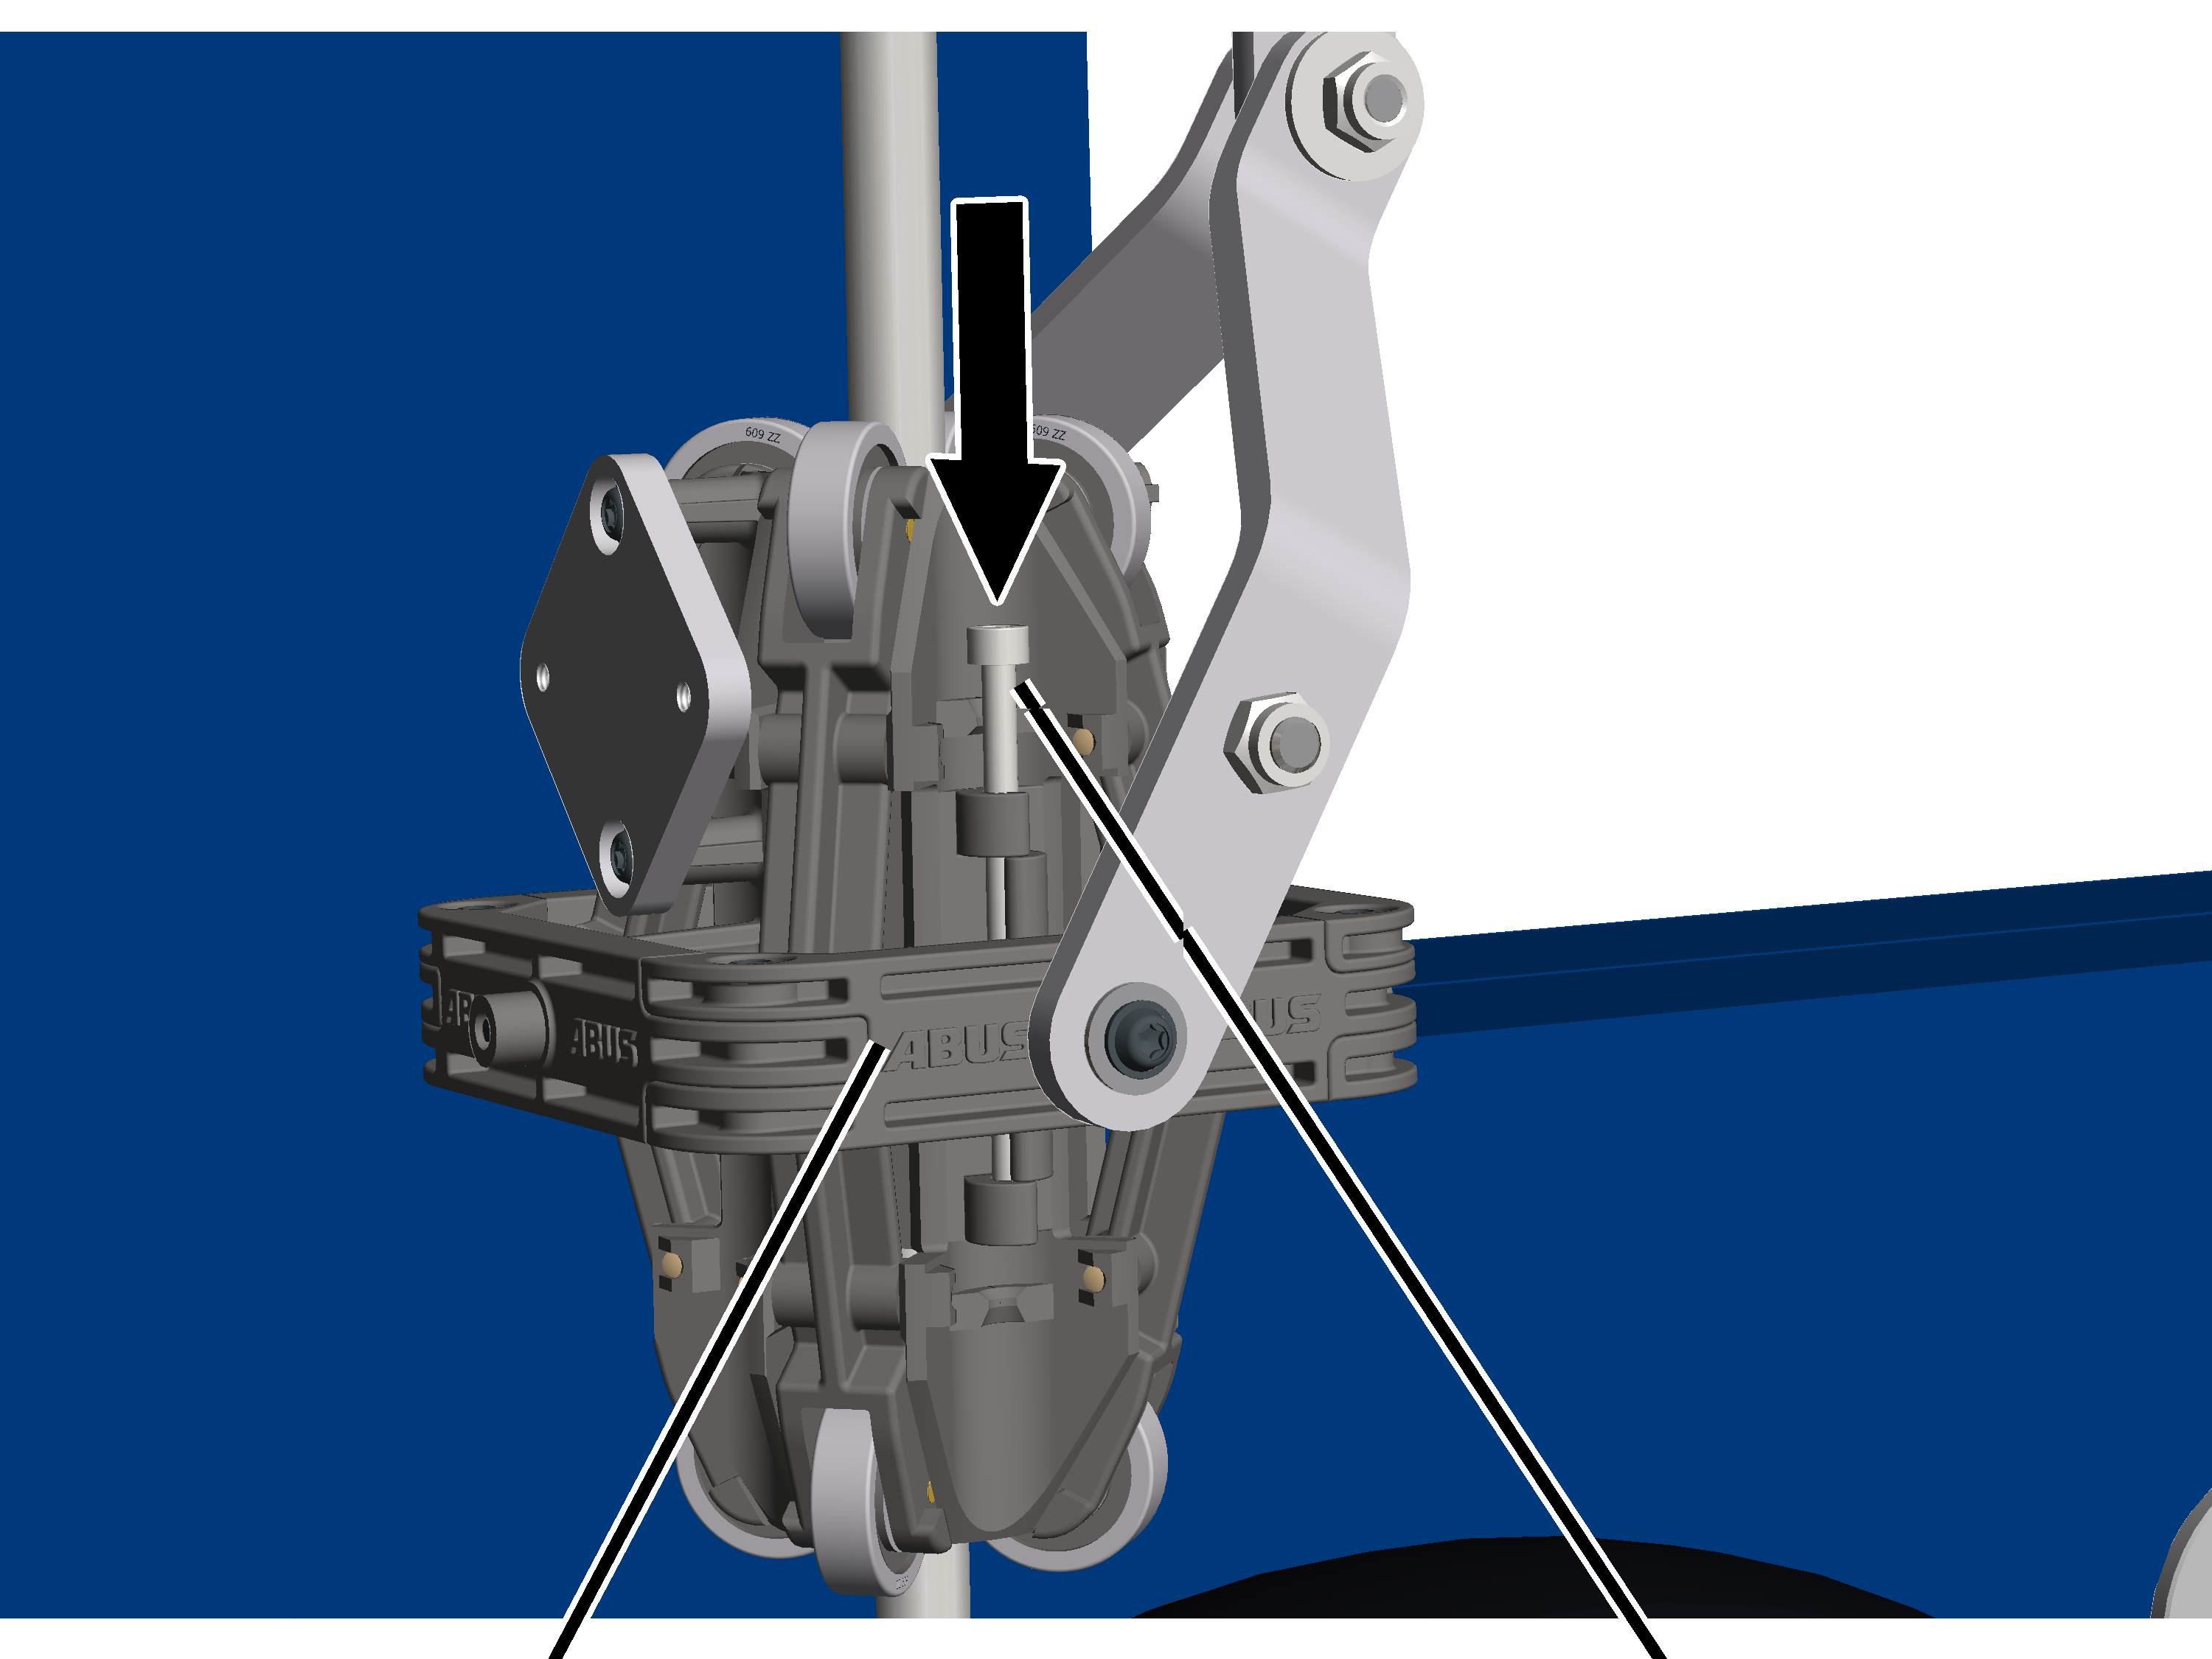
- Glisser la goupille cylindrique (2x) jusqu'en butée dans le support semi-cylindrique au-delà de l'arrêt.
Vis à six pans creux M4x12Rondelle de blocage
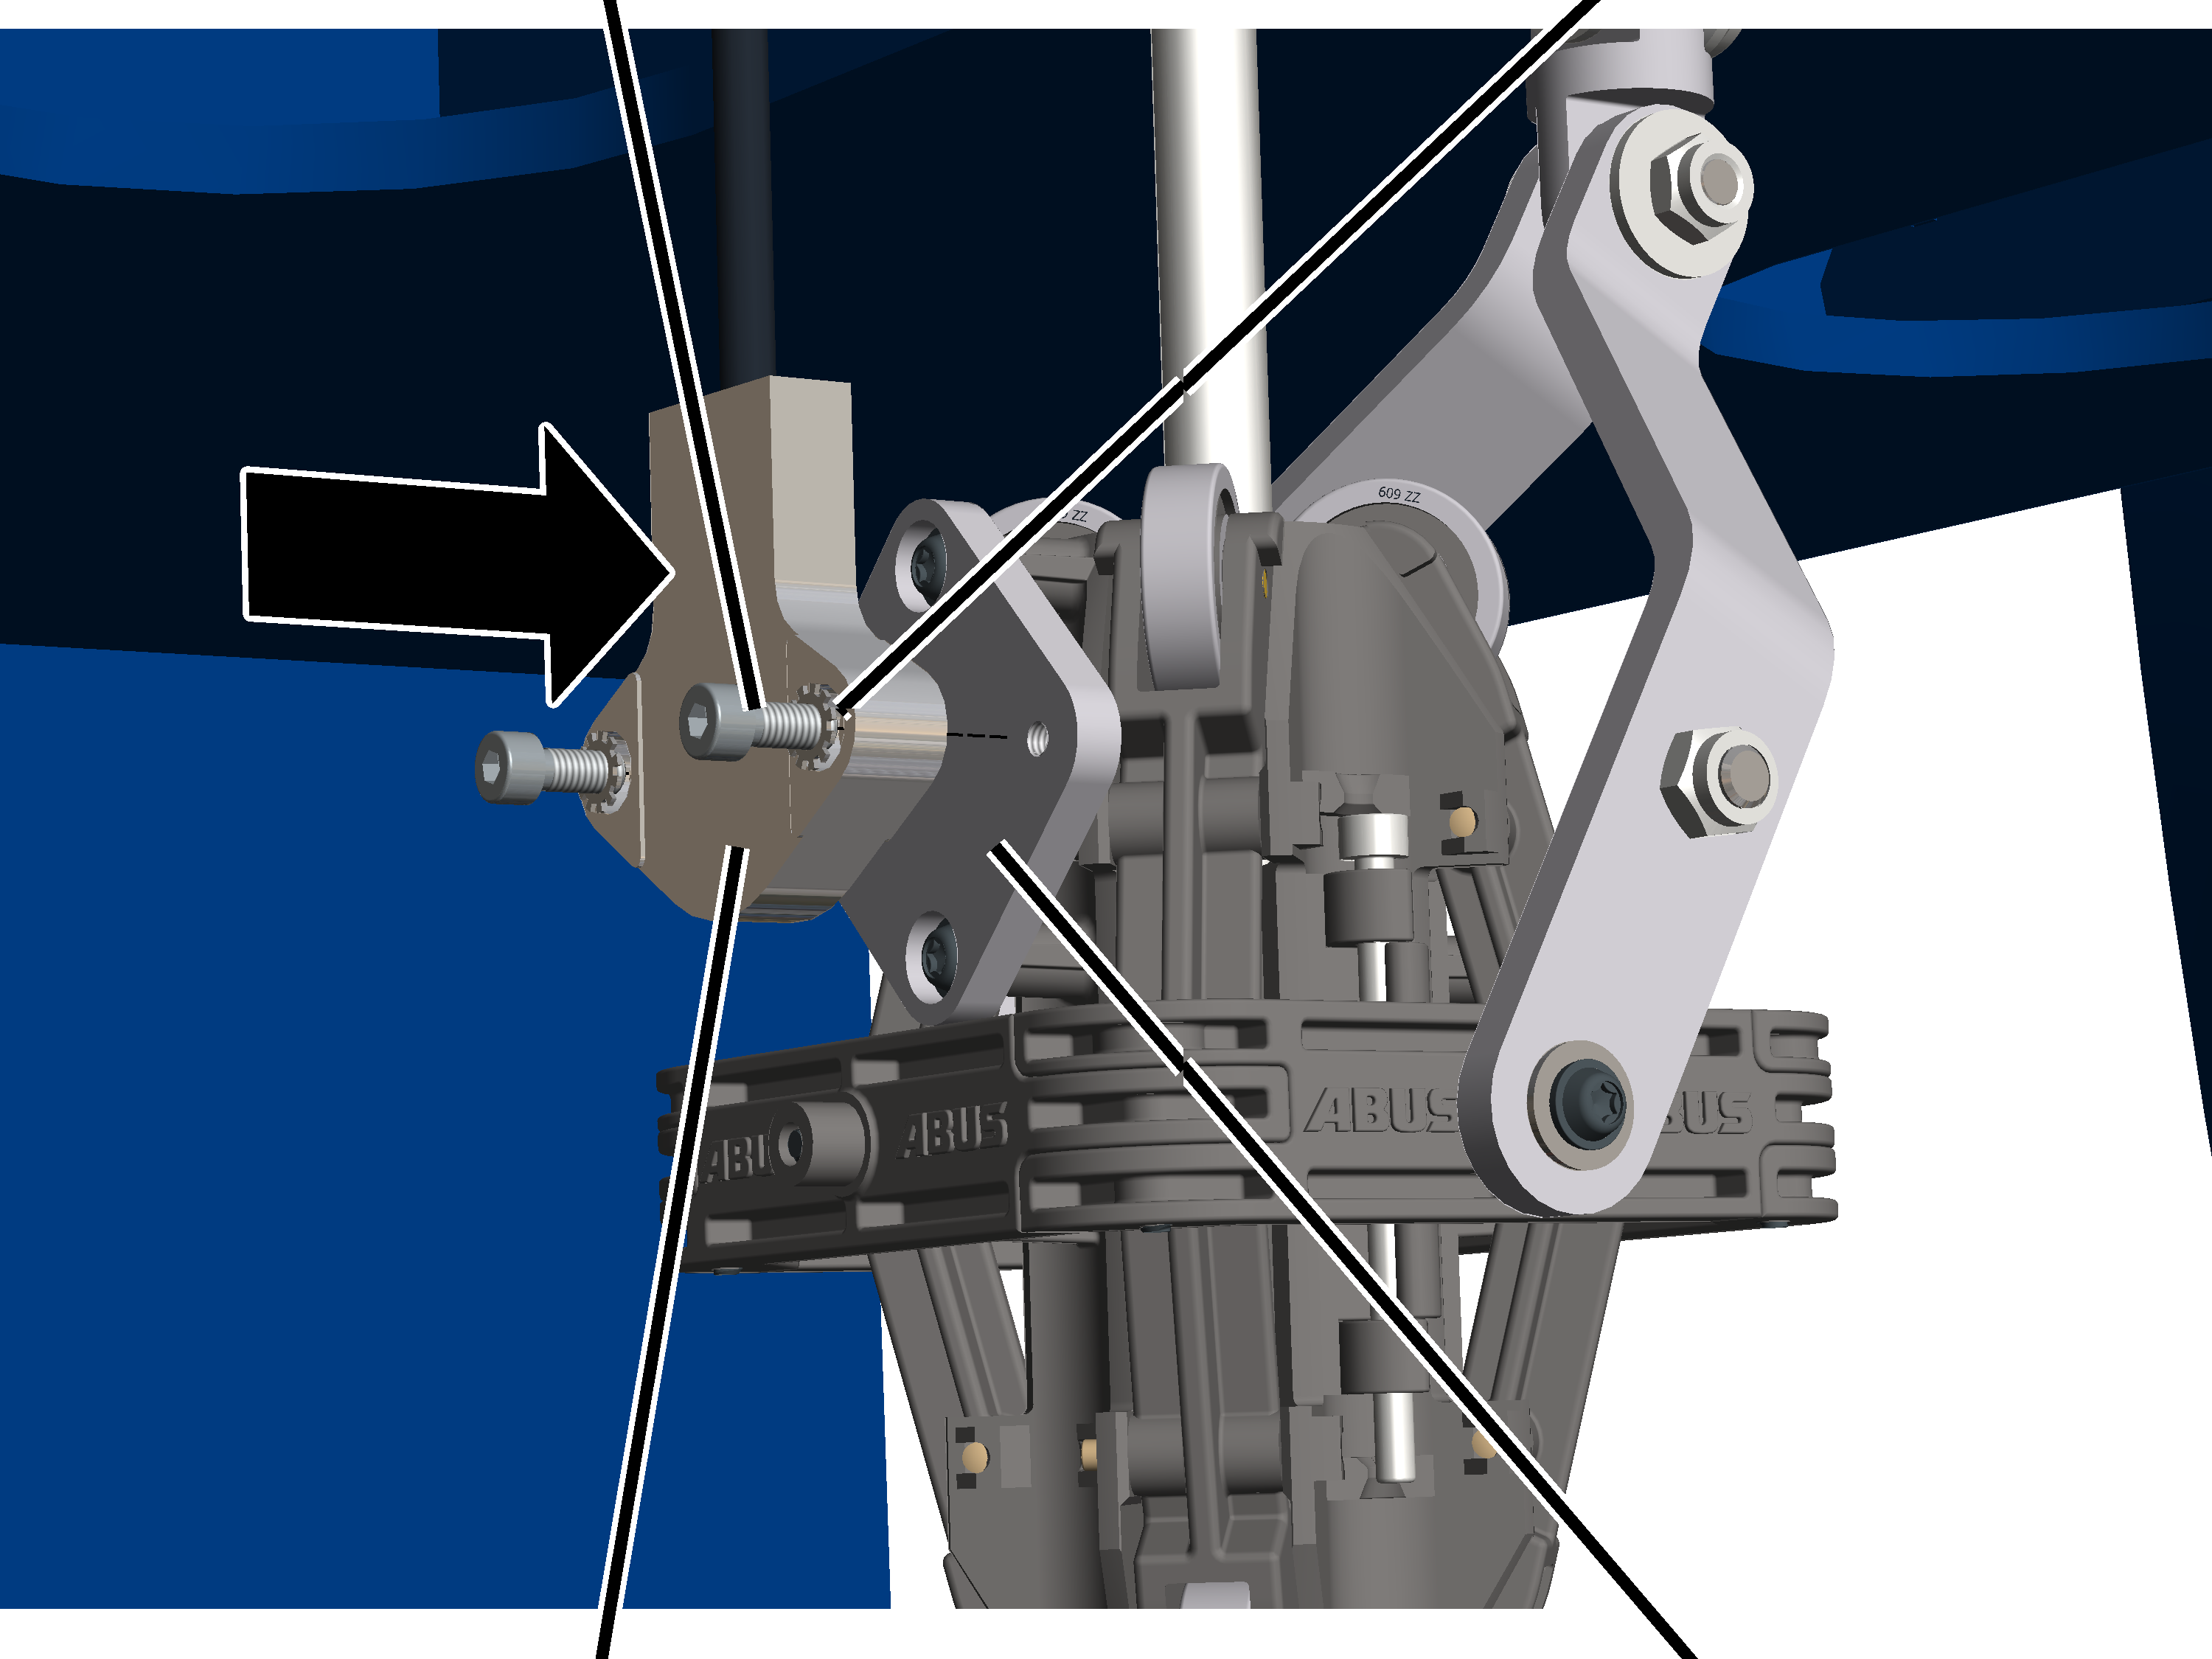
- Visser le clinomètre avec des vis à six pans creux M4x12 (2x) et des rondelles de sécurité (2x) sur la plaque du guide d'angle de câble. 3 Nm.
Raccordement du clinomètre
- Guider et enficher le connecteur du clinomètre pour le codeur absolu.
Calibrer le clinomètre
Pour pouvoir utiliser la conduite par le crochet et centrage du crochet, le clinomètre doit être calibré. Pour cela, il faut effectuer une course d'étalonnage, lors de laquelle la remise à zéro du câble est enregistrée .Les fonctions Conduite par le crochet et centrage du crochet ne sont disponibles qu'une fois l'étalonnage réussi.
Remarques :
- Avant de pouvoir étalonner le clinomètre, le codeur absolu doit être référencé. Voir « Référencer le codeur absolu ».
- Pour pouvoir effectuer un étalonnage précis, le crochet de levage doit être accroché à la verticale pendant toute la course d'étalonnage. Pour cela, il faut accrocher de préférence une charge sur le crochet de levage. En cas de petit crochet de levage et de crochet de levage avec un enrouleur de câble à ressort, une charge doit être accrochée dans tous les cas pendant la course d'étalonnage afin que le crochet de charge soit accroché à la verticale.
- Après chaque démontage (par ex. en cas de changement de câble) ou en cas de remplacement du clinomètre, le clinomètre doit être recalibré.
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Aperçu : navigation dans KranOS |
|---|
Utilisateur « SERVICE » 🡪 « Mécanisme de levage » 🡪 « Paramètres du profil de levage » 🡪 « Paramètres du clinomètre à câble » |
- Se connecter à KranOS en tant qu'utilisateur « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Dans le menu principal, sélectionner le mécanisme de levage souhaité (par exemple le mécanisme de levage 1).
- La fenêtre du mécanisme de levage souhaité apparaît.
- Dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Paramètres du profil de levage ».
- La fenêtre « Paramètres du profil de levage » s'affiche.
- Dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Paramètres du clinomètre à câble ».
- La fenêtre « Paramètres du clinomètre à câble » s'affiche.
Bouton « Étalonnage du clinomètre »
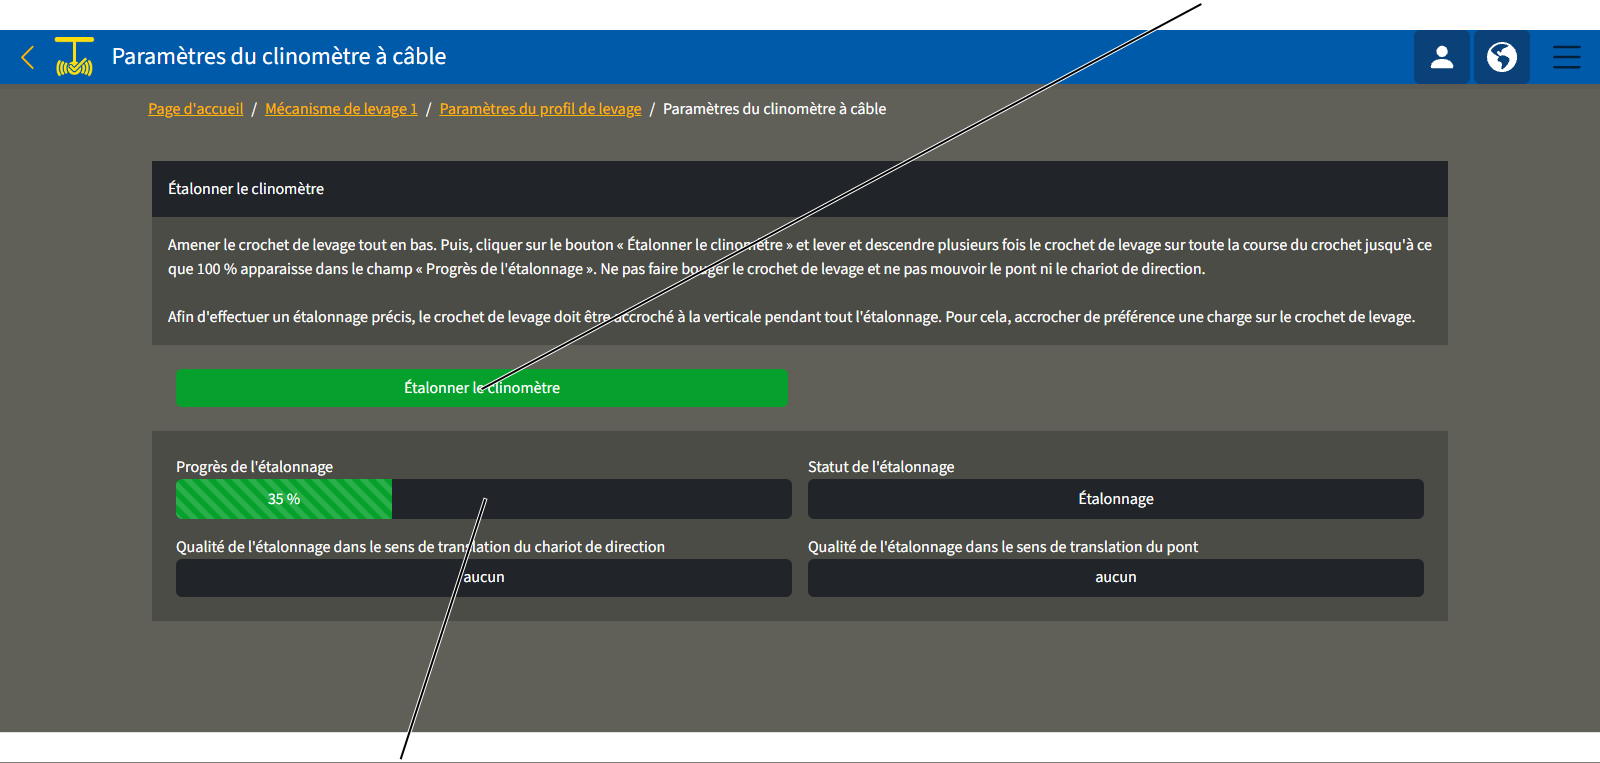
- Descendre entièrement le crochet de levage.
- Si possible et pertinent : élingage de la charge.
- Cliquer sur le bouton « Étalonner le clinomètre ».
- Lever et abaisser le crochet de charge sur l'ensemble de la course du crochet jusqu'à ce que 100 % s'affiche dans le champ « Progrès de l'étalonnage ».
Pendant la course d'étalonnage, le chariot de direction et le pont ne doivent pas être déplacés, car le crochet de charge se balancerait alors. Cela pertuberait l'étalonnage. Ne pas déplacer le crochet de charge autrement pendant la course d'étalonnage.
- Les champs « Qualité de l'étalonnage dans le sens de translation du chariot de direction » et « Qualité de l'étalonnage dans le sens de translation du pont » indiquent la qualité du résultat de la course d'étalonnage.
- Vérifier le bon réglage de l'orientation du clinomètre. Voir « Réglage de l'orientation du clinomètre ».
Réglage de l'orientation du clinomètre
Afin que les assistances crochet puissent mesurer correctement l'orientation du câble, l'orientation du câble doit être réglée correctement dans KranOS.
Avant de pouvoir régler l'orientation du clinomètre, le clinomètre doit être calibré. Voir « Calibrer le clinomètre ».
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Aperçu : navigation dans KranOS |
|---|
Utilisateur « SERVICE » 🡪 « Profil de mouvement » |
- Se connecter à KranOS en tant qu'utilisateur « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Profil de mouvement ».
- La fenêtre « Profil de mouvement » s'affiche.
Interrupteur « Clinomètre tourné de 90° »Menu déroulant Orientation du clinomètre
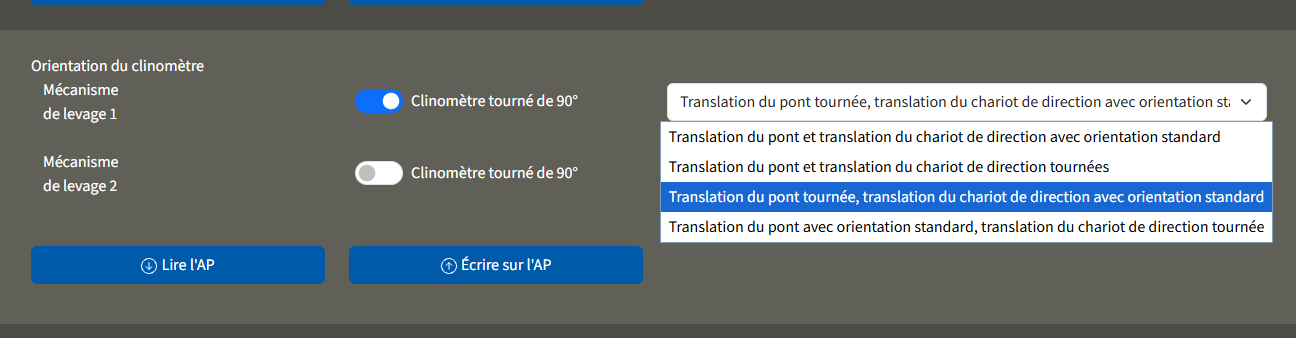
- Sélectionner l'orientation du clinomètre pour le mécanisme de levage respectif à l'aide du menu déroulant.
- Le cas échéant, sélectionner le sens de montage du clinomètre avec l'interrupteur « Clinomètre tourné de 90° ».
- L'interrupteur apparaît sur fond bleu.
- Cliquer sur le bouton « Écrire sur l'AP ».
Contrôle
S'adresse à chaque personne effectuant le contrôle et la réception du pont conformément aux règles de sécurité du travail.
Le pont doit être contrôlé régulièrement afin de garantir la sécurité de son fonctionnement. L'exploitant est responsable de ce contrôle régulier.
Pour commencer
Intervalles entre deux contrôles
Le contrôle régulier doit avoir lieu au moins une fois par an.
Dans certaines conditions, des contrôles réguliers plus fréquents peuvent s’avérer nécessaires. Il s’agit des conditions suivantes :
- Travaux fréquents à capacité nominale.
- Travail posté.
- Utilisation fréquente.
- Environnement poussiéreux ou corrosif.
L’exploitant est responsable du contrôle des conditions et de la fixation des intervalles entre deux contrôles. ABUS se tient à la disposition du client en cas de questions.
Conditions à remplir par l’examinateur
L’exploitant du pont est responsable de la sélection et de la correcte qualification de l’examinateur.
Exemples de personnes qualifiées :
- Personnes possédant de larges connaissances acquises dans le cadre d'une formation professionnelle dans le domaine du génie mécanique et électrique des ponts.
- Personnes disposant d'une expérience suffisante en matière d'utilisation, de montage et de maintenance des ponts.
- Personnes disposant d'une connaissance approfondie des règles techniques ainsi que des directives et consignes de sécurité en vigueur dans le pays concerné.
- Personnes suivant régulièrement les cours de formation dispensés par ABUS.
Ampleur du contrôle
La personne compétente chargée de contrôler le pont est responsable de l'ampleur et du type de contrôle.
Aperçu : contrôler le pont à l'aide d'ABUControl
Outre les opérations de contrôle ici décrites, toutes les opérations de contrôle figurant dans d'autres manuels du produit fournis doivent être également effectuées.
L'examinateur décide seul du parfait état du pont. Toute anomalie éventuellement constatée doit être éliminée. L'examinateur décide si le pont doit être ensuite recontrôlé.
Si la réglementation en vigueur sur les lieux exige des contrôles supplémentaires, effectuer également ces contrôles.
Les contrôles suivants constituent le minimum à effectuer en supplément :
- Lire les données de fonctionnement et la mémoire des états de sollicitation théorique pour calculer la durée de vie restante. Voir « Lire les données de fonctionnement et la mémoire des états de sollicitation théorique ».
- En cas d'un engagement de la fin de course levage haut en exploitation : contrôler le fin de course levage de secours. Voir « Contrôler le fin de course levage de secours ».
- Contrôler le câble à l'aide du pronostic de l'état d'usure. Voir « Contrôler le câble à l'aide du pronostic de l'état d'usure » et « Afficher les paramètres de l'état d'usure nécessitant le remplacement et les données concernant l'entraînement par câble ».
- Contrôler le limiteur de charge. Voir « Contrôler le limiteur de charge ».
Lire les données de fonctionnement et la mémoire des états de sollicitation théorique
Durant l'exploitation, ABUControl collecte de nombreuses données de fonctionnement et les représente de manière claire. Les données de fonctionnement, en particulier celles du compteur d'heures de service et de la mémoire des états de sollicitation théorique, sont nécessaires pour le contrôle régulier.
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « CUSTOMER » (client) (niveau d'utilisateur [1]) ou « SERVICE » (niveau d'utilisateur [2]) peut être connecté. Cependant, l'accès est également possible sans connexion (niveau d'utilisateur [0]).
Afficher les données de fonctionnement
Sans se connecter :
- Établir la connexion WiFi.
- Dans le navigateur, afficher KranOS. Voir « S'inscrire et se connecter dans KranOS ».
- La fenêtre « Données de fonctionnement » s'affiche.
Avec utilisateur connecté :
- Sur l'écran d'accueil : dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Données de fonctionnement ».
- La fenêtre des données de fonctionnement s'affiche.
Remarque :
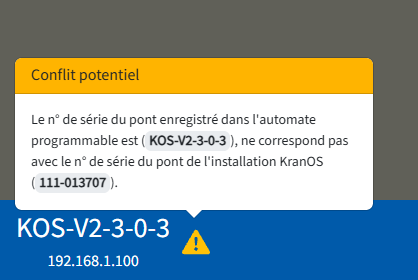
Si le numéro de série du pont enregistré dans l'automate programmable ne correspond pas au numéro de série du pont de KranOS, un message concernant le conflit s'affiche.
Lire les données de fonctionnement
Champ « Heures de service »Champ « Mouvements d'inversion »
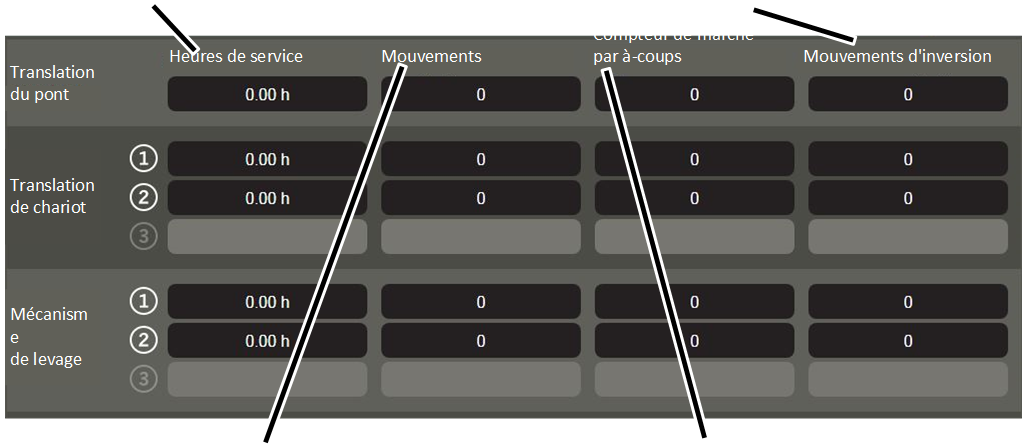
- Lire la valeur dans la ligne de l'axe de mouvement du pont souhaité.
- « Heures de service » : durée de mouvement du/des mécanisme/s d'entraînement de l'axe de mouvement du pont concerné.
- « Mouvements » : nombre de mouvements de l'axe de mouvement du pont concerné. Un mouvement est ajouté à chaque fois que le mécanisme d'entraînement concerné est accéléré depuis l'état immobile.
- « Compteur de marche par à-coups » : nombre des mouvements courts. Un mouvement est ajouté à chaque fois que le mécanisme d'entraînement concerné est accéléré depuis l'état immobile et ne fonctionne que pour une durée de jusqu'à 2 secondes. En même temps, la valeur de la zone de texte « Mouvements » est augmentée de 1.
- « Mouvements d'inversion » : nombre de mouvements d'inversion. Le nombre est augmenté de 1 lorsque le mécanisme d'entraînement concerné est directement accéléré d'un sens de mouvement dans le sens inverse en l'espace de 2 secondes. En même temps, la valeur de la zone de texte « Mouvements » est augmentée de 1.
Lire la mémoire des états de sollicitation théorique
Champ « Valeur utilisée »Champ « Compteur de surcharge »
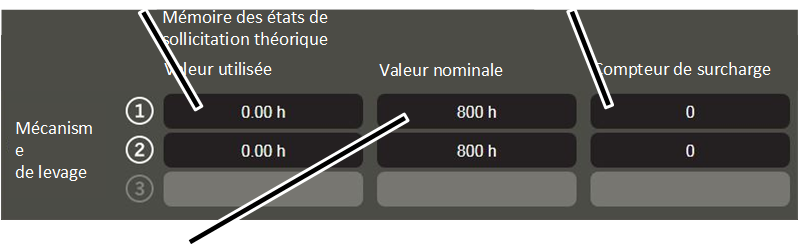
- « Valeur utilisée » : heures de pleine charge calculées du mécanisme de levage.
- « Valeur nominale » : heures de pleine charge maximales admissibles du mécanisme de levage.
- « Compteur de surcharge » : nombre de mouvements de levage avec surcharge. Le nombre est augmenté de 1 lorsque le mécanisme de levage lève une charge dépassant la capacité maximale du pont. En même temps, la valeur de la zone de texte « Mouvements » est augmentée de 1.
Pour plus d'informations sur l'évaluation de la durée de vie restante : voir le « Manuel général du produit pour ponts ABUS ».
Remarques :
- Les valeurs indiquées sont mises à jour lorsque la fenêtre « Données de fonctionnement » est affichée. Ainsi, il est possible d'observer dans quelle situation de fonctionnement les valeurs affichées sont augmentées.
- Les valeurs sont sauvegardées dans ABUControl. Si l'automate programmable est remplacé, les valeurs doivent être transférées manuellement.
Contrôler le fin de course levage de secours
Uniquement en cas d'un engagement du fin de course levage haut en exploitation
Ce chapitre est valable uniquement si le fin de course levage haut peut être engagé en exploitation.
Le fin de course levage haut ne doit pas être atteint de façon planifiée pendant le déroulement normal du travail. Le fin de course levage haut doit être contrôlé avant la mise en marche du pont.
Si le fin de course levage haut est endommagé par son utilisation régulière, un fin de course levage de secours supplémentaire assure la coupure. Ce fin de course levage de secours doit être vérifié lors d'un contrôle régulier.
Placement du crochet de levage en position correcte
- Amener le crochet de levage en dehors de la zone de fin de course (en haut ou en bas).
Le crochet de levage ne doit pas se trouver dans la zone de fin de course avant le contrôle.
Contrôler le fin de course levage de secours
Position « en haut »
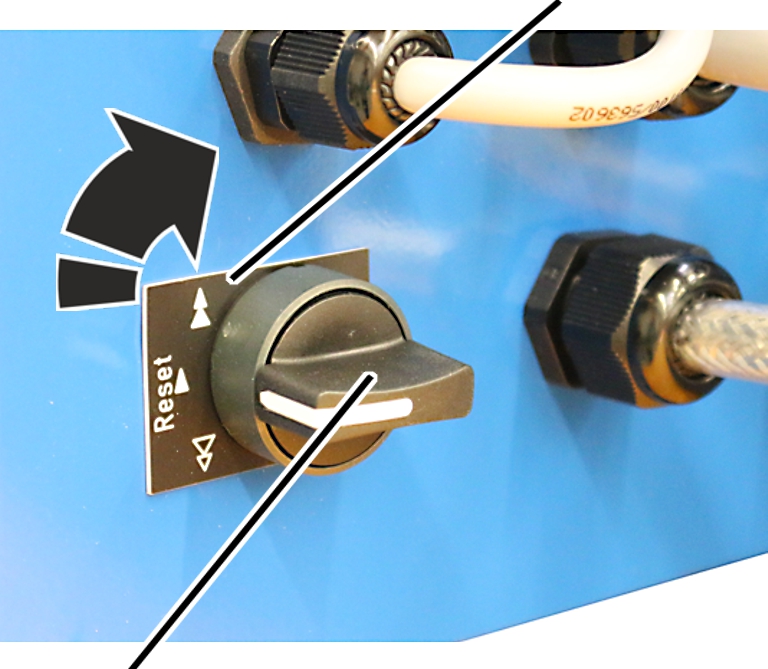
- Tourner et maintenir l'interrupteur à garrot sur la position « en haut ».
- Monter lentement le crochet de levage.
- Le crochet de levage monte.
- En activant l'interrupteur à garrot, le crochet de levage ne s'arrête pas comme d'habitude au point de commutation du fin de course levage haut, mais continue sa course.
- Le fin de course levage de secours est actionné.
- Le contacteur principal se désactive.
- Le fin de course levage de secours est désormais contrôlé.
Si le contacteur principal ne s'est pas désactivé :
- Il y a un problème au niveau du câblage du pont ou de certains éléments. L'utilisation du pont n'est plus autorisée.
- Mettre le pont hors service.
- Contacter le service après-vente ABUS. Voir « Service après-vente ABUS ».
Réactiver le pont
Position « en bas »
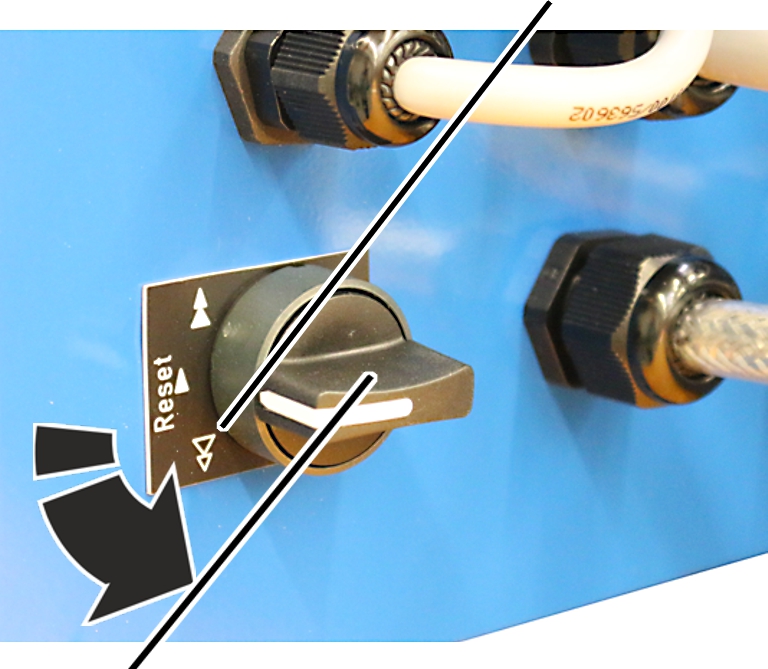
- Tourner et maintenir l'interrupteur à garrot sur la position « en bas ».
- Le contacteur principal est ponté.
- Le pont se remet en route.
- Conduire le crochet de levage en dehors de la zone de fin de course.
Uniquement en cas d'un double mécanisme de levage
La séquence pour un double mécanisme de levage ne diffère pas de manière significative.
- Contrôler le fin de course levage de secours du motoréducteur du dispositif de levage 1.
- Redémarrer le pont au niveau de motoréducteur du dispositif de levage 1.
- Contrôler le fin de course levage de secours du motoréducteur du dispositif de levage 2.
- Redémarrer le pont au niveau de motoréducteur du dispositif de levage 2.
Contrôler le câble à l'aide du pronostic de l'état d'usure
Le contrôle du câble est facilité et rendu plus sûr par ABUControl : les tronçons de câble pour lesquels une usure importante a été calculée sont en effet indiqués.
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « CUSTOMER » (client) (niveau d'utilisateur [1]) ou « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Afficher l'« usure de l'état d'usure nécessitant le remplacement »
Aperçu : navigation dans KranOS |
|---|
Utilisateur « CUSTOMER » (client) ou « SERVICE » à « Mécanisme de levage » à « Usure de l'état d'usure nécessitant le remplacement » |
- Se connecter à KranOS avec l'utilisateur « CUSTOMER » (client) (niveau d'utilisateur [1]) ou « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Dans le menu principal, sélectionner le mécanisme de levage souhaité (par exemple le mécanisme de levage 1).
- La fenêtre du mécanisme de levage souhaité apparaît.
- Dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Usure de l'état d'usure nécessitant le remplacement ».
Lire les calculs de l'état d'usure nécessitant le remplacement
Colonne « Position du câble »Colone « Longueur d'usure »
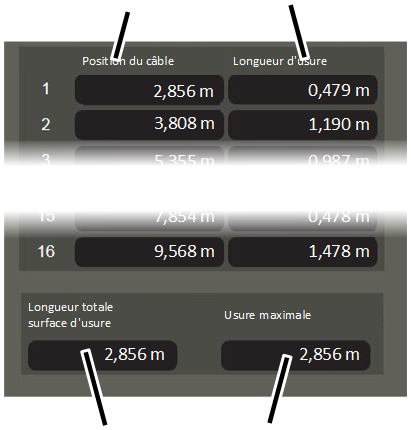
- La fenêtre « Usure de l'état d'usure nécessitant le remplacement » apparaît.
- Le tableau indique un ou plusieurs tronçons de câble (un tronçon de câble par ligne) pour lesquels ABUControl a calculé une usure importante.
- La colonne « Position du câble » indique où se trouve le tronçon de câble concerné. Le trajet mesuré est le trajet allant du point fixe au début du tronçon de câble concerné.
- La colonne « Longueur d'usure » indique la longueur du tronçon de câble qui présente une usure importante. La longueur est mesurée à partir du début de la position indiquée dans la colonne « Position du câble ».
- Le champ « Longueur totale surface d'usure indique le tronçon de câble du tableau qui a été calculé comme étant le tronçon de câble présentant l'usure la plus importante.
- Le champ « Usure maximale » indique le niveau d'usure du tronçon de câble présentant l'usure la plus importante.
- Commencer le contrôle du câble sur les positions du câble indiquées.
Tous les tronçons de câble indiqués doivent être contrôlés l'un après l'autre. C'est donc là que l'apparition de premiers fils cassés est à prévoir.
Contrôle du câble
Sur tous les tronçons de câble à usure importante indiqués :
Distance allant du point fixe au début du tronçon de câble (champ « Longueur de câble »)
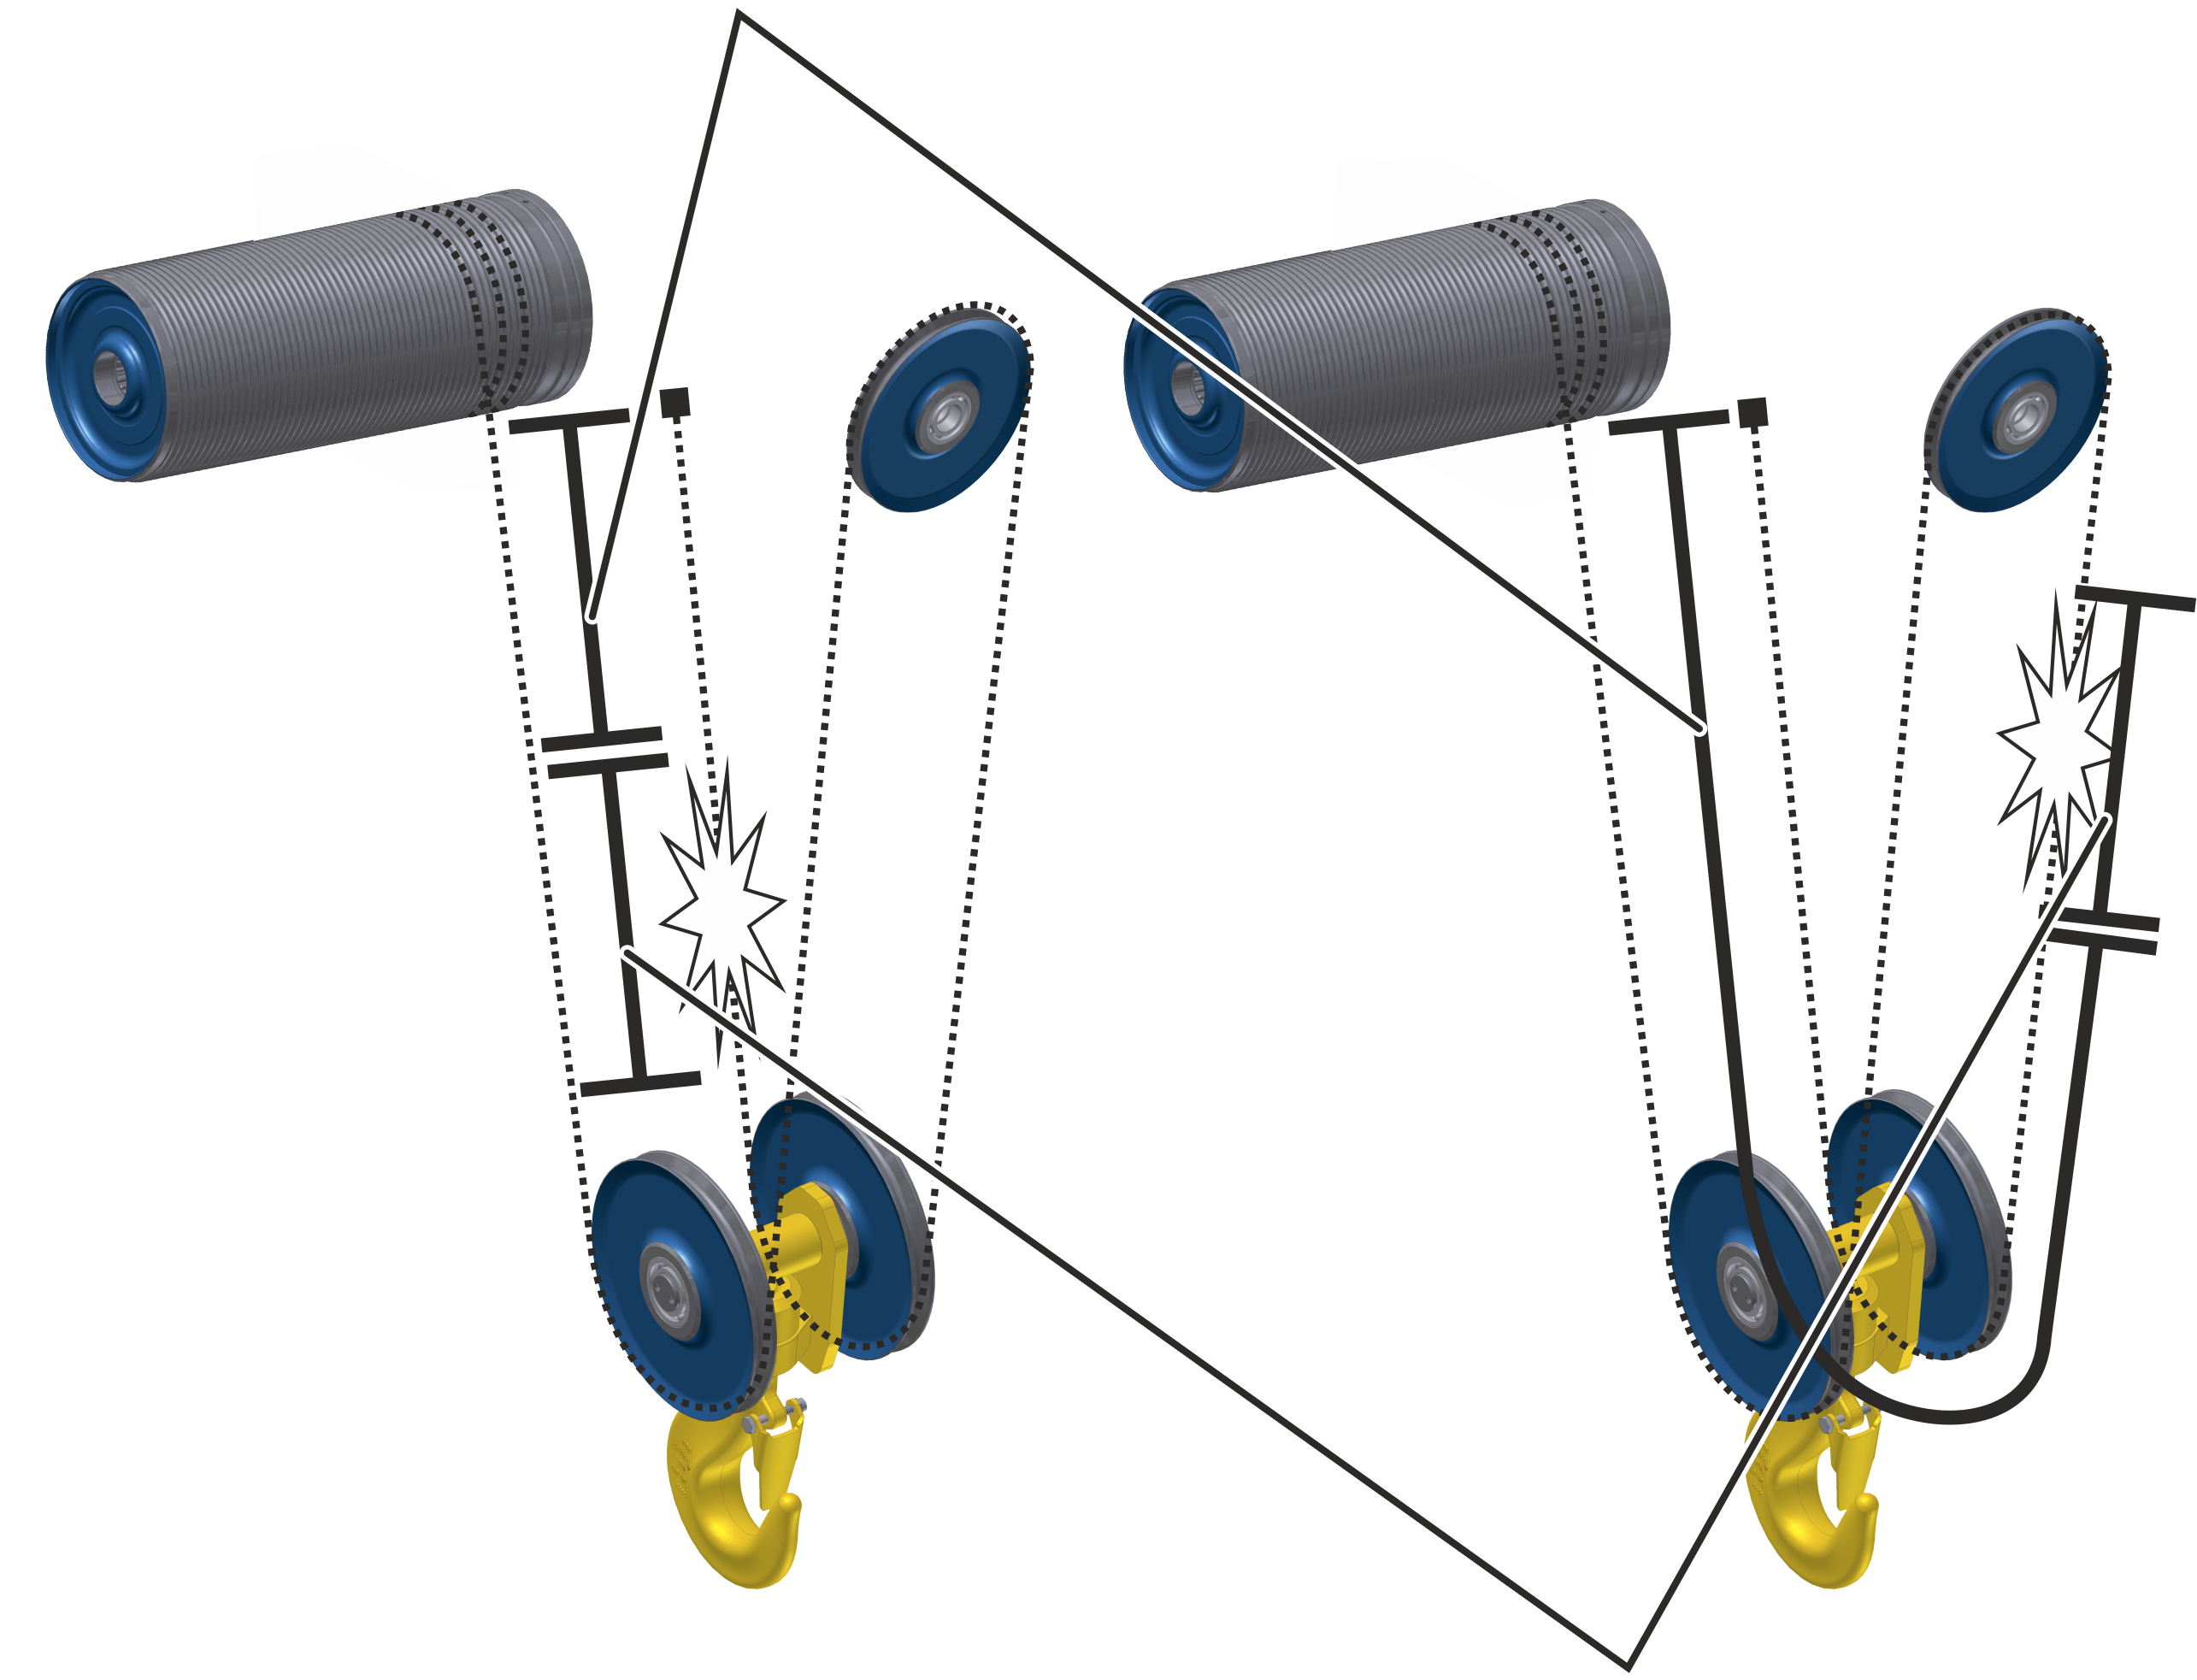
- Descendre le crochet de levage le plus bas possible.
Cela simplifie l'exécution de la mesure sur le câble.
- Mesurer la distance « Position du câble » à partir du point fixe du treuil à câble.
Le tronçon de câble présentant une usure importante commence à cet endroit.
Le tronçon de câble présentant l'usure la plus importante se trouve en général dans le premier brin, mais peut se situer également dans d'autres brins en fonction de l'utilisation du pont. Dans ce cas, remesurer la distance « Position du câble » autour de la poulie du moufle inférieur, à partir du point fixe du treuil à câble.
- Mesurer la « Longueur totale surface d'usure » à partir du début du tronçon de câble.
- Le tronçon de câble présentant une usure importante se trouve dans cette zone.
- Commencer ici le contrôle du câble.
Voir également le « Manuel général du produit pour ponts ABUS », chapitre « Contrôle du câble ».
Si vous n'y avez pas constaté d'état d'usure nécessitant le remplacement :
- Contrôler tout le reste du câble.
Uniquement pour treuils à câble à double mécanisme de levage et pour treuils à câble à mécanisme de véritable levage vertical
Ce paragraphe s'applique uniquement aux treuils à câble à double mécanisme de levage (les deux extrémités du câble et non pas une seule sont enroulées chacune sur un propre tambour à câble) et aux treuils à câble à mécanisme de véritable levage vertical (les deux extrémités du câble et non pas une seule sont enroulées sur un même tambour à câble).
Contrôle des deux moitiés du câble
Poulie de compensation
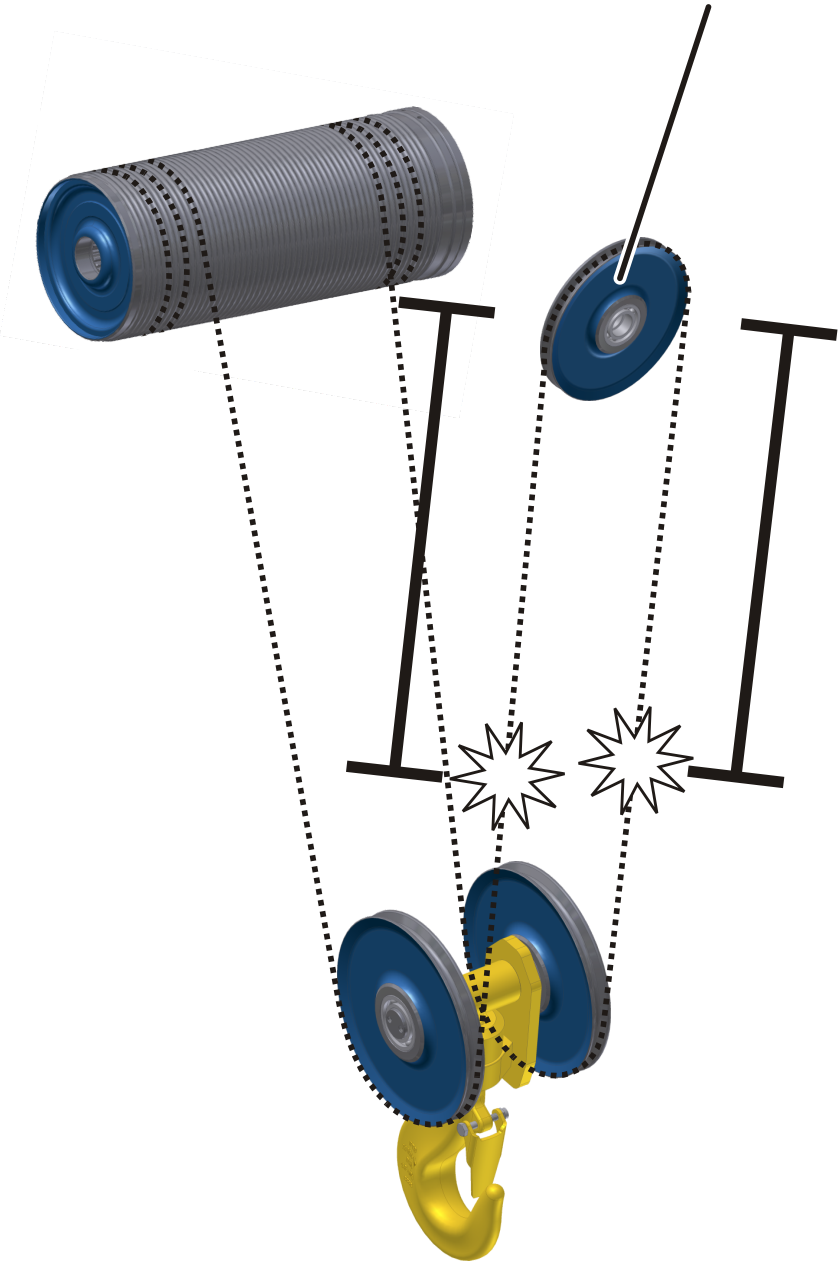
Sur ces treuils à câble, le câble est enroulé aux deux extrémités du câble. Le morceau de câble central repose quasiment immobile sur la poulie de compensation du treuil à câble ou sur le moufle inférieur. Cette poulie de compensation est considérée comme étant le point fixe et les deux moitiés du câble comme étant chacune un câble à part entière.
L'usure calculée par ABUControl vaut aussi bien pour la première que pour la seconde moitié du câble. Étant donné la disposition symétrique, l'usure est supposée être identique sur les deux moitiés du câble.
- Contrôler aussi bien la moitié du câble située à gauche de la poulie de compensation que celle située à droite de la poulie de compensation. Considérer la poulie de compensation comme étant le point fixe.
Contrôle du câble sur la poulie de compensation
Le câble situé sur la poulie de compensation est considéré par ABUControl comme point fixe. Par conséquent, l'usure ne peut pas être calculée à cet endroit.
Cependant, le câble s'use également sur la poulie de compensation lorsque la charge oscille et étant donnée la légère différence de rotation des deux tambours à câble.
Poulie de compensation
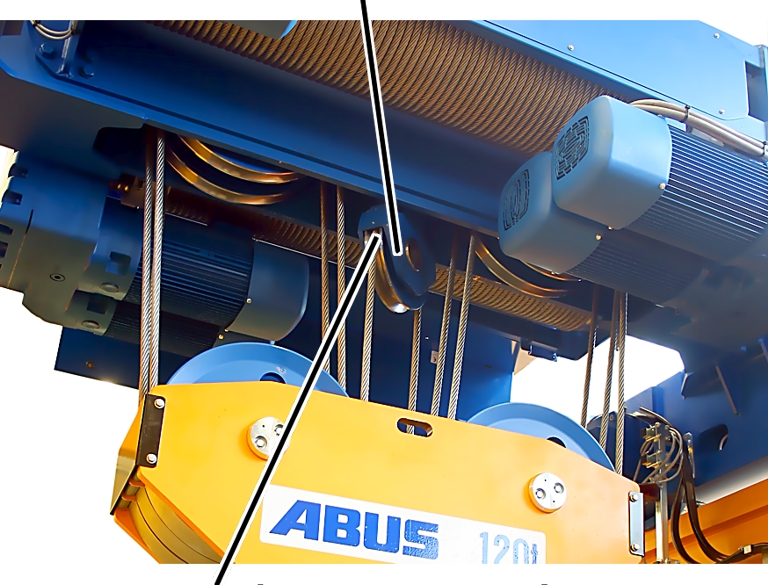
- Contrôler donc, en plus du reste du câble et de manière particulièrement minutieuse, le morceau de câble situé sur la poulie de compensation (poulie de compensation centrale en haut sur le treuil à câble ou sur le moufle inférieur).
Remplacement du câble
Si le câble a atteint l'état d'usure nécessitant le remplacement :
- Remplacer le câble. Voir « Remplacer le câble » ainsi que le manuel du produit du treuil à câble.
Afficher les paramètres de l'état d'usure nécessitant le remplacement et les données concernant l'entraînement par câble
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « CUSTOMER » (client) (niveau d'utilisateur [1]) ou « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Afficher les « Paramètres de l'état d'usure nécessitant le remplacement »
Aperçu : navigation dans KranOS |
|---|
Utilisateur « CUSTOMER » (client) ou « SERVICE » à « Mécanisme de levage » à « Paramètres du profil de levage » à « Paramètres de l'état d'usure nécessitant le remplacement » |
- Se connecter à KranOS avec l'utilisateur « CUSTOMER » (client) (niveau d'utilisateur [1]) ou « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Dans le menu principal, sélectionner le mécanisme de levage souhaité (par exemple le mécanisme de levage 1).
- La fenêtre du mécanisme de levage souhaité apparaît.
- Dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Paramètres du profil de levage ».
- La fenêtre « Paramètres du profil de levage » s'affiche.
- Dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Paramètres de l'état d'usure nécessitant le remplacement ».
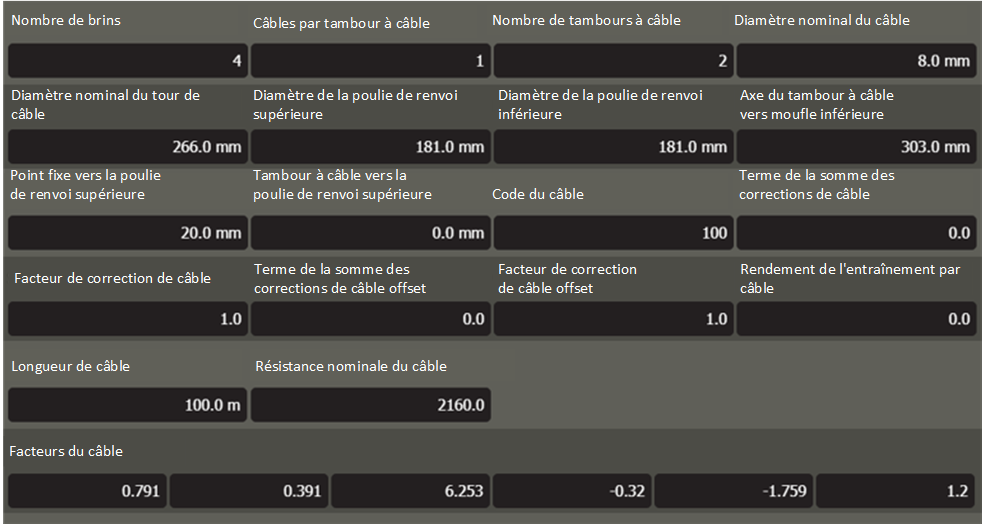
- La fenêtre « Paramètres de l'état d'usure nécessitant le remplacement » apparaît.
- Lire les paramètres souhaités :
- « Nombre de brins » : nombre de brins du câble qui se trouvent entre le moufle inférieur et le châssis du chariot de direction.
- « Câbles par tambour à câble »:
1 : l'une des extrémités du câble est enroulée sur le tambour à câble, l'autre extrémité du câble est fixée au point fixe.
2 : les deux extrémités du câble sont enroulées sur le tambour à câble (treuil à câble avec mécanisme de véritable levage vertical, mouflage D4/2)
- « Nombre de tambours à câble » : nombre de tambours à câble par treuil à câble
1 : treuil à câble pour ponts roulants monopoutre (type E, S, U) ou pour ponts roulants bipoutre (type D, DA, DQA)
2 : double mécanisme de levage (type Z, ZA)
- « Diamètre nominal du câble » : diamètre du câble sur le tambour à câble
- « Diamètre nominal du tour de câble » : diamètre d'un seul tour (=spire) du câble sur le tambour à câble (diamètre du tambour à câble + diamètre du câble)
- « Diamètre de la poulie de renvoi supérieure » : diamètre de la poulie de renvoi supérieure + diamètre du câble
- « Diamètre de la poulie de renvoi inférieure » : diamètre de la poulie de renvoi inférieure + diamètre du câble
- « Axe du tambour à câble vers moufle inférieur » : distance entre l'axe du tambour à câble et l'axe de la/des poulie(s) de renvoi du moufle inférieur
- « Point fixe vers la poulie de renvoi supérieure » : distance entre le point fixe et l'axe de la poulie de renvoi supérieure
- « Tambour à câble vers la poulie de renvoi supérieure » : distance entre l'axe du tambour à câble et l'axe de la poulie de renvoi supérieure.
- « Code du câble » : code du câble ABUS (A100=100, A101=101, A102=102, A103=103, A104=104, A105=105, A106=106)
- « Terme de la somme des corrections de câble » : valeur interne pour le calcul
- « Facteur de correction de câble » : valeur interne pour le calcul
- « Terme de la somme des corrections de câble offset » : valeur interne pour le calcul
- « Facteur de correction de câble offset » : valeur interne pour le calcul
- « Rendement de l'entraînement par câble » : valeur interne pour le calcul
- « Longueur de câble » : longueur totale du câble
- « Résistance nominale du câble » : résistance du câble
- « Facteurs du câble » : valeurs internes pour le calcul
Contrôler le limiteur de charge
Le limiteur de charge doit être contrôlé dans le cadre du contrôle régulier et désactiver le mouvement de levage en cas de surcharge.
Conditions nécessaires au contrôle du limiteur de charge :
- Pour cette étape, une charge d'essai est requise.
- La masse exacte de la charge d'essai doit être connue.
- La masse de la charge d'essai doit correspondre si possible à la capacité maximale du pont/du chariot de direction ou approcher le plus possible cette capacité maximale.
Étant donné que le limiteur de charge réagit à une surcharge de 110 %, il est possible de réduire temporairement dans KranOS le facteur de mesure de la surcharge. Ainsi, le limiteur de charge peut également être déclenché avec une charge d'essai correspondant à moins de 110 % de la capacité maximale du pont.
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Afficher les paramètres du profil de levage
Aperçu : navigation dans KranOS |
|---|
Utilisateur « SERVICE » 🡪 « Mécanisme de levage » 🡪 « Paramètres du profil de levage » |
- Se connecter à KranOS en tant qu'utilisateur « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Dans le menu principal, sélectionner le mécanisme de levage souhaité (par exemple le mécanisme de levage 1).
- La fenêtre du mécanisme de levage souhaité apparaît.
- Dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Paramètres du profil de levage ».
Réduire le « facteur de surcharge »
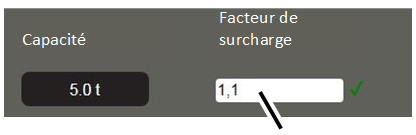
- La fenêtre « Paramètres du profil de levage » s'affiche.
- Dans le champ « Facteur de surcharge », inscrire un facteur par lequel la charge d'essai présente devient une surcharge.
- Cliquer sur le bouton « Écrire sur l'AP ».
Soulever la charge d'essai
- Respecter les règles de sécurité du travail et lever la charge d'essai.
- Le limiteur de charge doit se déclencher.
- L'afficheur LED à matrice de points clignote :
- Déposer la charge d'essai.
Réinitialiser le limiteur de charge
- Désactiver le pont à l'aide de l'interrupteur sectionneur ou de l'interrupteur principal.
- Attendre 60 s.
- Réactiver le pont.
- ABUControl redémarre.
- Le facteur de surcharge est réinitialisé.
Maintenance
S'adresse à chaque personne chargée d'entretenir, de réparer ou de transformer le pont
L'exploitant du pont est responsable de la sélection et de la qualification correcte du personnel d'entretien.
Exemples de personnes qualifiées :
- Personnes possédant de larges connaissances acquises dans le cadre d'une formation professionnelle dans le domaine du génie mécanique et électrique des ponts.
- Personnes disposant d'une expérience suffisante en matière d'utilisation, de montage et de maintenance des ponts.
- Personnes disposant d'une connaissance approfondie des règles techniques ainsi que des directives et consignes de sécurité en vigueur dans le pays concerné.
- Personnes suivant régulièrement les cours de formation dispensés par ABUS.
ABUS décline toute responsabilité en cas de dommages dus à des opérations d'entretien inadéquates et à leur réalisation par des personnes non qualifiées.
ABUS recommande de confier l'entretien au service après-vente ABUS.
Utiliser uniquement des pièces de rechange ABUS. Toute infraction à cette règle entraîne la perte de la garantie.
Consignes de sécurité concernant la maintenance
Respecter les consignes de sécurité suivantes pour tous les travaux de maintenance à effectuer sur le pont équipé du système ABUControl :
- Désactiver l'interrupteur principal. Bloquer l'interrupteur de manière à ce qu'il ne puisse pas être remis en marche par inadvertance.
- Ouvrir le séparateur de sécurité dans le coffret électrique du pont. Verrouiller le séparateur de sécurité avec un cadenas afin d'empêcher qu'il ne soit refermé par inadvertance.
- Utiliser une plate-forme de levage et une protection antichute appropriées.
- Bloquer l'accès à la zone de travail qui entoure la plate-forme de levage.
- Éteindre tout autre pont situé sur le même chemin de roulement ainsi que les ponts placés au-dessus ou en dessous du pont à entretenir. Bloquer les interrupteurs de manière à ce qu'ils ne puissent pas être remis en marche par inadvertance. Sinon, d'autres ponts risqueraient de renverser la plate-forme de levage ou de heurter le pont à entretenir.
- Annoncer les travaux de maintenance aux personnes situées à proximité.
- Les travaux sur l'installation électrique du pont doivent être effectués uniquement par des électriciens qualifiés !
- Même après pression du bouton d'arrêt d'urgence, la commande de pont et la commande de chariot de direction sont soumises à de hautes tensions pouvant entraîner la mort.
Ces consignes de sécurité s'appliquent spécialement au pont équipé du système ABUControl
- Avant d'effectuer des travaux sur le pont, couper la ligne d'alimentation secteur et attendre au moins 15 minutes pour éliminer les tensions dans les circuits intermédiaires des variateurs de fréquence.
- Ne pas ouvrir les boîtiers des variateurs de fréquence.
Désactiver le pont
Désactiver le pont avec le séparateur de sécurité
Le séparateur de sécurité intégré à la commande du pont assume la fonction d'un interrupteur sectionneur. Il permet de mettre le pont en grande partie hors tension.
Ceci est avant tout utile s'il est impossible d'éteindre l'ensemble du système de ponts avec un interrupteur principal.
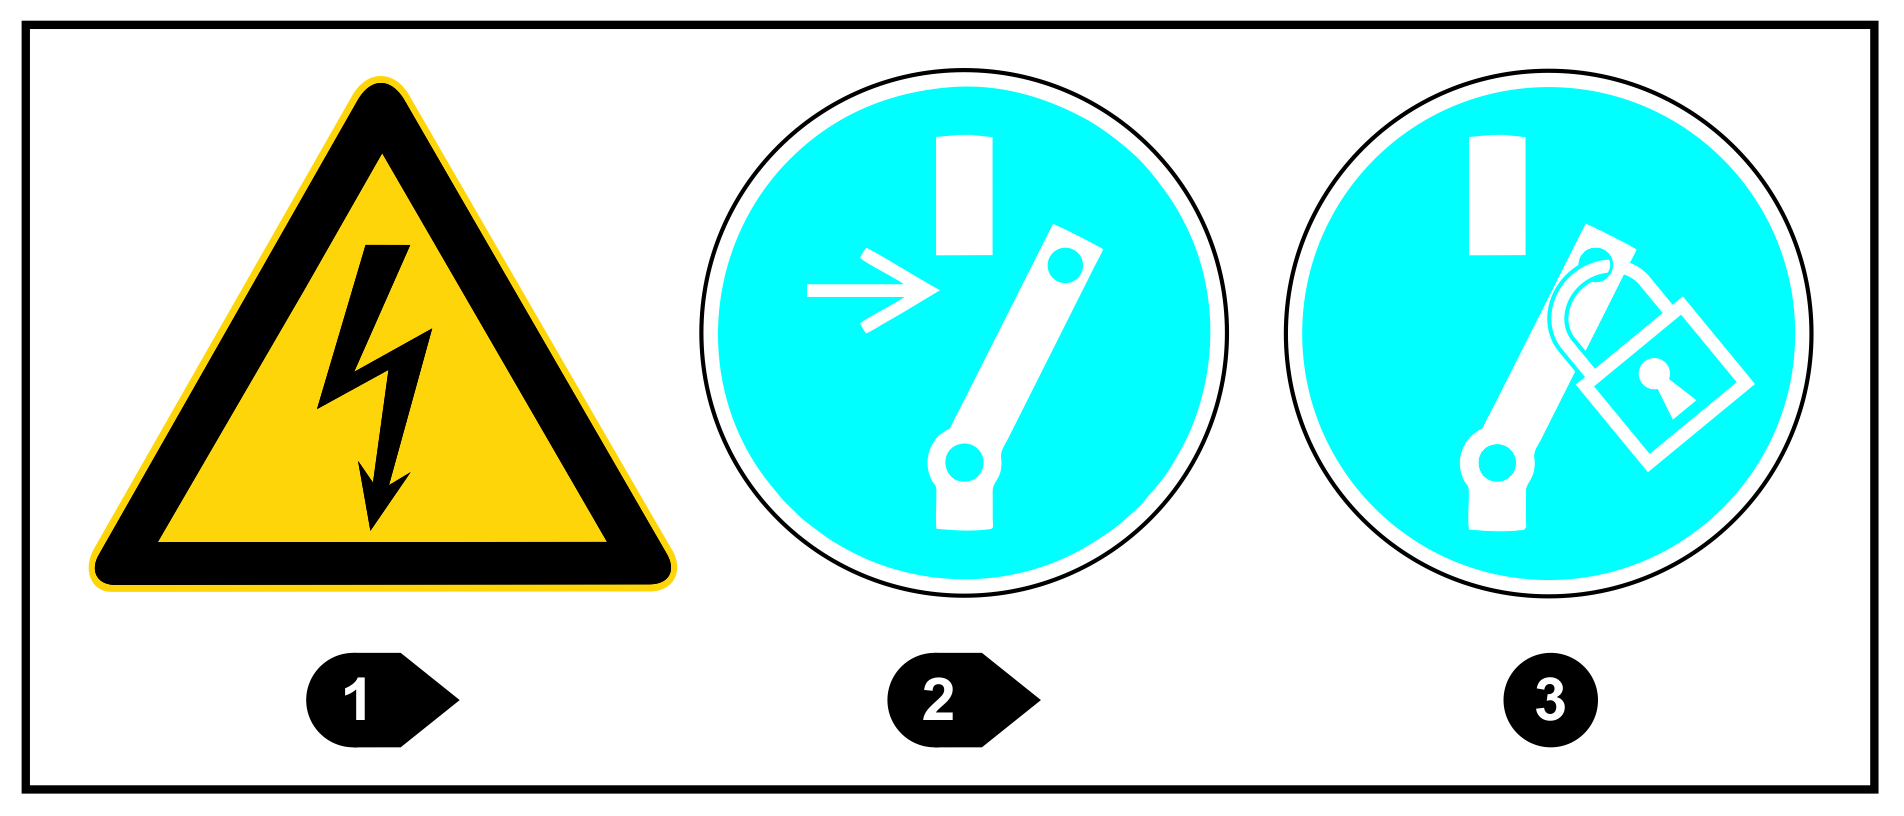
Étiquette de sécurité du produit sur le couvercle de la commande de pont, concernant la désactivation du pont.
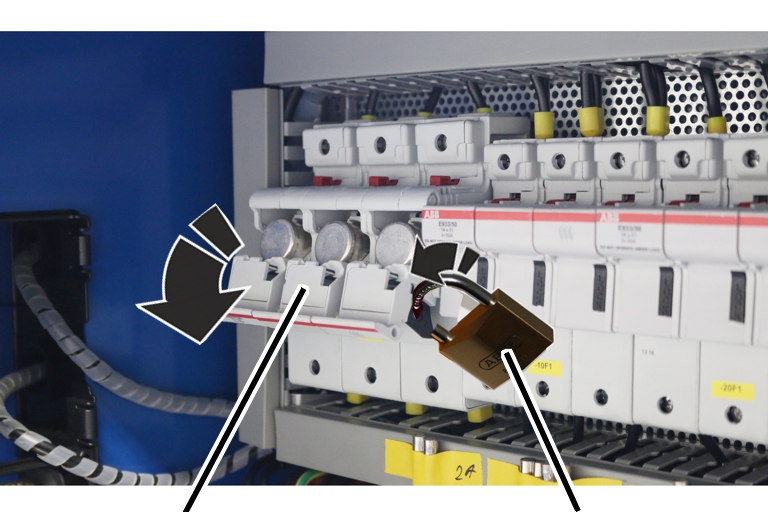
- Ouvrir la commande de pont.
- Respecter les règles de sécurité du travail et rabattre le séparateur de sécurité vers le bas à l'aide de la poignée.
- Verrouiller le séparateur de sécurité avec un cadenas afin d'empêcher qu'il ne soit refermé par inadvertance.
- Attendre 15 minutes pour éliminer les tensions dans la commande de pont.
- Le pont est hors tension à partir du séparateur de sécurité. La tension est présente jusqu'au séparateur de sécurité. La tension peut également rester présente sur les circuits électriques spéciaux (par exemple pour l'équipement d'accrochage de la charge) lorsque le séparateur de sécurité est ouvert.
Remplacement des fusibles
Cartouche fusible
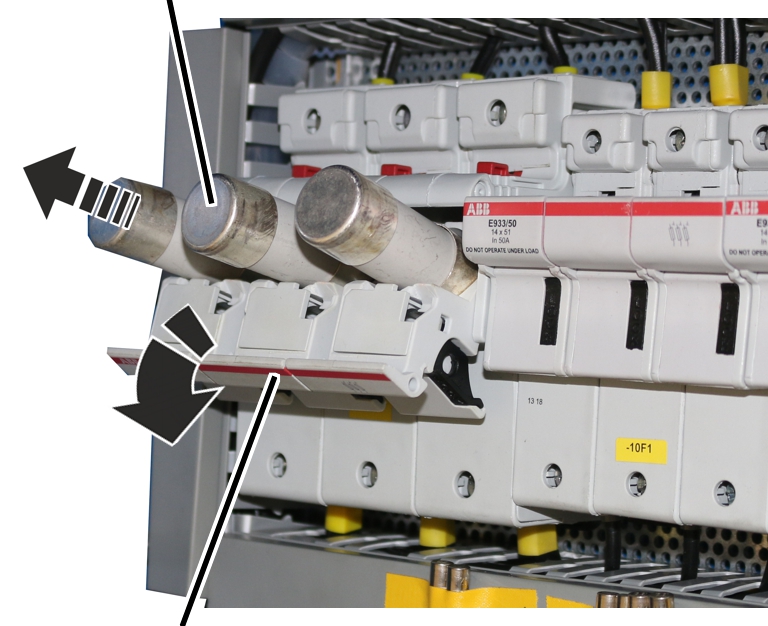
- Rabattre le séparateur de sécurité vers l'extérieur.
- Remplacer la cartouche fusible.
- Rabattre le séparateur de sécurité en position initiale.
Régler les points de commutation de la fin de course levage de secours et de la fin de course levage haut.
Le treuil à câble possède un fin de course de réducteur doté de trois points de commutation.
Les points de commutation du fin de course levage haut et du fin de course levage de secours situé au-dessus ont été réglés et plombés en usine.
Si nécessaire (par exemple si le crochet de levage ne doit pas monter jusqu'en haut à cause d'une traverse), après un changement de câble ou après des réparations, le point de commutation du fin de course levage haut doit éventuellement être reréglé.
Déterminer les points de commutation
Point de commutation
du fin de course levage de secours C1
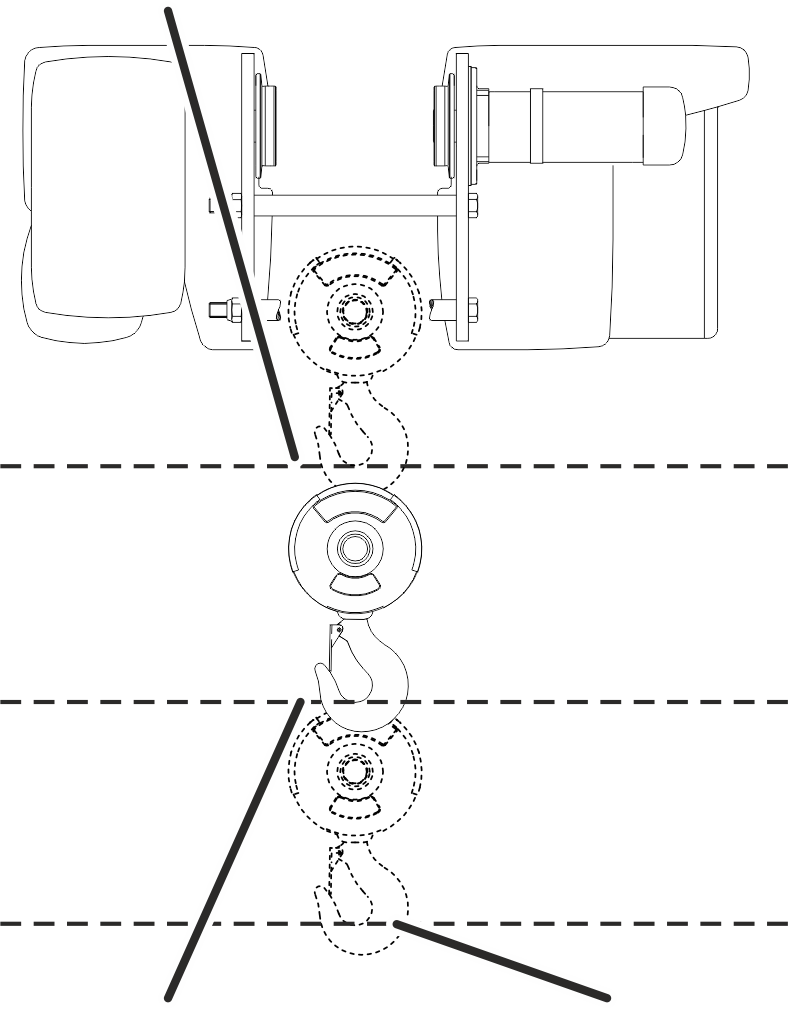
- D'une manière générale, la cote du crochet (cote C) est la position la plus haute jusqu'à laquelle le crochet de levage peut se déplacer sans endommager le câble. Une certaine marge de sécurité est prise en compte.
- La cote du crochet (cote C) est la distance entre le bord inférieur du galet sur le treuil à câble et le bord intérieur du crochet de levage.
- Pour ce faire, la cote du crochet (cote C) se réfère toujours à un crochet de levage standard. Pour les crochets de levage plus grands ou plus petits, se référer à la cote du crochet indiquée sur la fiche technique du treuil à câble.
- Le point de commutation du fin de course levage de secours s'appelle C1 et se trouve légèrement au-dessus de la cote du crochet. Ceci est la position la plus haute possible jusqu'à laquelle le crochet de levage peut se déplacer sans endommager le câble.
- Le point de commutation du fin de course levage haut s'appelle C2 et se trouve légèrement en dessous de la cote du crochet.
- Les deux points de commutation (C1 et C2) ont chacun deux bords de référence alternatifs : A1 et A2 (distance entre un bord bien accessible depuis le bas sur le treuil à câble et l'axe de la poulie de renvoi sur le moufle inférieur) ainsi que B1 et B2 (distance entre un bord bien accessible depuis le bas sur le treuil à câble et le bord supérieur du moufle inférieur). Ces cotes supplémentaires peuvent également être utilisées à la place de la cote du crochet et peuvent faciliter les mesures. De plus, elles sont indépendantes de la taille des crochets de levage et peuvent donc être utilisées pour des crochets de levage plus petits ou plus grands.
- Sur le dessin suivant, choisir le bord de référence sur le treuil à câble et sur le moufle inférieur.
- Relevez les cotes C1 et C2 ou, en tant qu'alternative, les cotes A1 et A2 ou B1 et B2 dans le tableau suivant.
Bords de référence sur le treuil à câble selon le type :
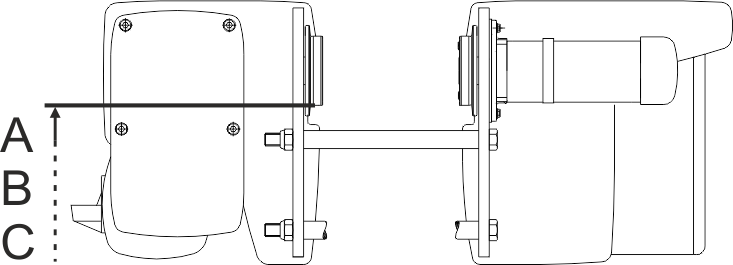
Bords de référence sur le moufle inférieur :
Cote du crochet [mm]Point de commutation de la fin de course levage de secours
Fondamentaux :
- 146 tours de la vis de réglage tournent la came de contacteur du fin de course de réducteur d'un tour complet de 360°.
- Le tableau suivant indique la course du crochet en millimètres correspondant à un tour de la vis de réglage.
- En tournant la vis de réglage vers la droite, le point de commutation se déplace vers le bas ; en la tournant vers la gauche, il se déplace vers le haut.
- Le tableau suivant indique la course du crochet en millimètres dans la zone morte du microrupteur (hystérésis d'interrupteur).
Point de commutation |
Point de commutation |
Zone morte (hystérésis d'interrupteur) |
Course du crochet par tour de vis de réglage |
|||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|
Type |
Taille |
Mouflage |
Largeur de voie [mm] |
Cote du crochet |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
E |
800 |
4/1 |
Jusqu'à 300 |
400 |
165 |
70 |
380 |
215 |
120 |
430 |
55 |
71 |
E |
1000 * |
2/1 |
Jusqu'à 300 |
567 |
210 |
105 |
525 |
310 |
205 |
625 |
120 |
154 |
E |
1000 * |
4/1 |
Jusqu'à 300 |
500 |
230 |
125 |
480 |
279 |
175 |
530 |
60 |
77 |
E |
2000 |
2/1 |
Jusqu'à 300 |
580 |
180 |
70 |
540 |
280 |
170 |
640 |
130 |
172 |
E |
2000 |
4/1 |
Jusqu'à 300 |
500 |
195 |
80 |
480 |
245 |
130 |
530 |
65 |
86 |
E |
3000 |
2/1 |
Jusqu'à 300 |
664 |
215 |
70 |
625 |
315 |
170 |
734 |
160 |
214 |
E |
3000 |
4/1 |
Jusqu'à 300 |
580 |
235 |
90 |
560 |
285 |
140 |
610 |
80 |
107 |
E |
5000 |
2/1 |
Jusqu'à 350 |
830 |
295 |
110 |
790 |
395 |
210 |
890 |
178 |
238 |
E |
5000 |
4/1 |
Jusqu'à 350 |
825 |
375 |
190 |
805 |
425 |
240 |
855 |
89 |
119 |
E |
6000 |
2/1 |
Jusqu'à 350 |
830 |
295 |
110 |
790 |
395 |
210 |
890 |
194 |
260 |
* Les valeurs indiquées s'appliquent au systèmes GM 1000 compact et GM 1000 modulaire. Les valeurs sont identiques pour les deux variantes.
Uniquement pour treuil à câble de type E à grande largeur de voie
Ce paragraphe ne s'applique qu'aux treuils à câble de type E avec une largeur de voie plus grande que ce qui est indiqué dans le tableau ci-dessus.
Calculer une cote de crochet plus élevée
La cote du crochet doit être agrandie à partir d'une certaine largeur de voie.
- Ajouter la cote supplémentaire de ce tableau à la cote de crochet du tableau ci-dessus.
Largeur de voie |
Modèle 800 |
Modèle 1000 |
Taille 1000 |
Taille 2000 |
Taille 2000 |
Taille 3000 |
Taille 3000 |
Taille 5000 |
Taille 5000 |
Taille 6000 |
|---|---|---|---|---|---|---|---|---|---|---|
300 |
0 |
0 |
0 |
0 |
0 |
0 |
0 |
- |
- |
- |
350 |
49 |
39 |
45 |
43 |
53 |
62 |
80 |
0 |
0 |
0 |
400 |
98 |
78 |
89 |
86 |
106 |
124 |
160 |
76 |
74 |
76 |
450 |
146 |
117 |
134 |
129 |
159 |
187 |
240 |
152 |
148 |
152 |
500 |
195 |
156 |
178 |
172 |
212 |
249 |
320 |
228 |
222 |
228 |
550 |
- |
- |
- |
- |
265 |
311 |
401 |
304 |
296 |
304 |
600 |
- |
- |
- |
- |
318 |
373 |
481 |
380 |
370 |
380 |
650 |
- |
- |
- |
- |
371 |
435 |
561 |
456 |
444 |
456 |
700 |
- |
- |
- |
- |
424 |
498 |
641 |
532 |
518 |
532 |
Point de commutation |
Point de commutation |
Zone morte (hystérésis d'interrupteur) |
Course du crochet par tour de vis de réglage |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Type |
Taille |
Mouflage |
Cote du crochet |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
S |
800 |
4/1 |
343 |
335 |
245 |
323 |
385 |
295 |
377 |
55 |
71 |
S |
1000 |
4/1 |
420 |
420 |
315 |
400 |
470 |
365 |
450 |
60 |
77 |
S |
2000 |
4/1 |
440 |
405 |
290 |
420 |
455 |
340 |
470 |
65 |
86 |
S |
3000 |
2/1 |
699 |
520 |
370 |
659 |
620 |
470 |
760 |
160 |
214 |
S |
3000 |
4/1 |
550 |
540 |
395 |
530 |
590 |
445 |
580 |
80 |
107 |
Point de commutation |
Point de commutation |
Zone morte (hystérésis d'interrupteur) |
Course du crochet par tour de vis de réglage |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Type |
Taille |
Mouflage |
Cote du crochet |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
U |
5000 |
4/1 |
1132 |
270 |
80 |
1110 |
320 |
130 |
1160 |
89 |
119 |
U |
6000 |
2/1 |
1256 |
235 |
50 |
1215 |
335 |
150 |
1315 |
194 |
260 |
U |
6000 |
4/1 |
1241 |
260 |
70 |
1220 |
310 |
120 |
1270 |
97 |
130 |
U |
7000 |
2/1 |
1615 |
330 |
90 |
1575 |
430 |
190 |
1675 |
254 |
342 |
Point de commutation |
Point de commutation |
Zone morte (hystérésis d'interrupteur) |
Course du crochet par tour de vis de réglage |
|||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|
Type |
Taille |
Mouflage |
Largeur de voie [mm] |
Cote du crochet |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
D |
800 |
4/1 |
144 |
170 |
80 |
125 |
220 |
130 |
175 |
55 |
71 |
|
D |
1000 |
4/1 |
195 |
190 |
85 |
175 |
240 |
135 |
225 |
60 |
77 |
|
D |
2000 |
2/1 |
295 |
160 |
50 |
255 |
260 |
150 |
355 |
130 |
172 |
|
D |
2000 |
4/1 |
215 |
175 |
60 |
195 |
225 |
110 |
245 |
65 |
86 |
|
D |
3000 |
2/1 |
315 |
190 |
45 |
275 |
290 |
150 |
375 |
160 |
214 |
|
D130 |
3000 |
4/1 |
260 |
230 |
85 |
240 |
280 |
134 |
290 |
80 |
107 |
|
D160 |
3000 |
4/1 |
260 |
225 |
80 |
240 |
275 |
129 |
290 |
80 |
107 |
|
D |
5000 |
2/1 |
440 |
240 |
50 |
400 |
340 |
150 |
500 |
178 |
238 |
|
D |
5000 |
4/1 |
160 |
385 |
285 |
100 |
365 |
335 |
150 |
415 |
89 |
119 |
D |
5000 |
4/1 |
200 |
385 |
305 |
120 |
355 |
170 |
||||
D |
5000 |
4/2 |
320 |
330 |
220 |
280 |
430 |
320 |
380 |
178 |
238 |
|
D |
6000 |
2/1 |
520 |
235 |
50 |
480 |
335 |
150 |
580 |
194 |
260 |
|
D |
6000 |
4/1 |
267 |
260 |
73 |
247 |
310 |
123 |
297 |
97 |
130 |
|
D |
6000 |
6/1 |
606 |
355 |
168 |
586 |
405 |
218 |
636 |
65 |
87 |
|
D |
7000 |
2/1 |
572 |
344 |
103 |
532 |
444 |
203 |
632 |
254 |
342 |
|
D |
7000 |
4/1 |
501 |
380 |
139 |
481 |
430 |
189 |
531 |
127 |
171 |
|
D |
7000 |
6/1 |
jusqu'à 2000 |
717 |
520 |
280 |
690 |
570 |
330 |
745 |
85 |
114 |
D |
7000 |
6/1 |
à partir de 2000 |
897 |
520 |
280 |
875 |
570 |
330 |
925 |
85 |
114 |
D |
7000 |
4/2 |
236 |
240 |
50 |
195 |
340 |
150 |
295 |
254 |
342 |
|
D |
7000 |
8/2 |
516 |
260 |
70 |
495 |
310 |
120 |
545 |
127 |
171 |
|
Point de commutation |
Point de commutation |
Zone morte (hystérésis d'interrupteur) |
Course du crochet par tour de vis de réglage |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Type |
Taille |
Mouflage |
Cote du crochet |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
DA |
800 |
4/1 |
429 |
170 |
80 |
410 |
220 |
130 |
460 |
55 |
71 |
DA |
1000 |
4/1 |
520 |
190 |
85 |
500 |
240 |
135 |
550 |
60 |
77 |
DA |
2000 |
2/1 |
621 |
160 |
50 |
580 |
260 |
150 |
681 |
130 |
172 |
DA |
2000 |
4/1 |
544 |
175 |
60 |
520 |
225 |
110 |
570 |
65 |
86 |
DA |
3000 |
2/1 |
700 |
193 |
45 |
660 |
290 |
145 |
760 |
160 |
214 |
DA |
3000 |
4/1 |
620 |
225 |
80 |
600 |
275 |
130 |
650 |
80 |
107 |
DA |
5000 |
2/1 |
825 |
240 |
50 |
785 |
340 |
150 |
885 |
178 |
238 |
DA |
5000 |
4/1 |
813 |
285 |
100 |
795 |
335 |
150 |
845 |
89 |
119 |
DA160 |
6000 |
2/1 |
949 |
235 |
50 |
910 |
335 |
150 |
1010 |
194 |
260 |
DA200 |
6000 |
4/1 |
470 |
260 |
70 |
450 |
310 |
120 |
500 |
97 |
130 |
DA280 |
6000 |
4/1 |
832 |
260 |
70 |
810 |
310 |
120 |
860 |
97 |
130 |
DA280 |
6000 |
6/1 |
1068 |
352 |
165 |
1050 |
400 |
215 |
1100 |
65 |
87 |
DA200 |
7000 |
2/1 |
1284 |
345 |
105 |
1245 |
445 |
205 |
1345 |
254 |
342 |
DA |
7000 |
4/1 |
913 |
375 |
135 |
895 |
425 |
185 |
943 |
127 |
171 |
DA |
7000 |
6/1 |
1370 |
515 |
275 |
1350 |
565 |
325 |
1400 |
85 |
114 |
Point de commutation |
Point de commutation |
Zone morte (hystérésis d'interrupteur) |
Course du crochet par tour de vis de réglage |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Type |
Taille |
Mouflage |
Cote du crochet |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
DQA |
2000 |
2/1 |
525 |
125 |
10 |
485 |
225 |
110 |
585 |
130 |
172 |
DQA |
2000 |
4/1 |
445 |
140 |
30 |
425 |
190 |
80 |
475 |
65 |
86 |
DQA |
3000 |
2/1 |
639 |
190 |
40 |
600 |
290 |
140 |
700 |
160 |
214 |
DQA |
3000 |
4/1 |
555 |
210 |
65 |
535 |
260 |
115 |
585 |
80 |
107 |
DQA |
5000 |
2/1 |
810 |
275 |
90 |
770 |
375 |
190 |
870 |
178 |
238 |
DQA |
5000 |
4/1 |
712 |
265 |
75 |
690 |
315 |
125 |
740 |
89 |
119 |
DQA |
6000 |
2/1 |
870 |
335 |
150 |
830 |
435 |
250 |
930 |
194 |
260 |
DQA |
6000 |
4/1 |
745 |
250 |
60 |
725 |
300 |
110 |
775 |
97 |
130 |
DQA350 |
7000 |
4/1 |
970 |
375 |
135 |
950 |
425 |
185 |
1000 |
127 |
171 |
Point de commutation |
Point de commutation |
Zone morte (hystérésis d'interrupteur) |
Course du crochet par tour de vis de réglage |
|||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|
Type |
Taille |
Mouflage |
Largeur de voie [mm] |
Cote du crochet |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
Z |
5000 |
4/2 |
413 |
490 |
300 |
375 |
590 |
400 |
475 |
178 |
238 |
|
Z |
5000 |
8/2 |
631 |
505 |
315 |
610 |
555 |
365 |
660 |
89 |
119 |
|
Z |
6000 |
4/2 |
414 |
485 |
300 |
375 |
585 |
400 |
475 |
194 |
260 |
|
Z280 |
6000 |
8/2 |
638 |
450 |
310 |
620 |
550 |
360 |
670 |
97 |
130 |
|
Z350 |
6000 |
8/2 |
643 |
450 |
260 |
625 |
500 |
310 |
675 |
97 |
130 |
|
Z |
7000 |
4/2 |
668 |
525 |
285 |
630 |
625 |
385 |
730 |
254 |
342 |
|
Z |
7000 |
6/2 |
jusqu'à 2000 |
717 |
522 |
281 |
697 |
572 |
331 |
747 |
170 |
228 |
Z |
7000 |
6/2 |
à partir de 2000 |
897 |
522 |
281 |
877 |
572 |
331 |
927 |
170 |
228 |
Z |
7000 |
8/2 |
915 |
525 |
284 |
895 |
575 |
334 |
945 |
127 |
171 |
|
Z |
7000 |
10/2 |
960 |
482 |
241 |
940 |
532 |
291 |
990 |
102 |
137 |
|
Z |
7000 |
12/2 |
1378 |
761 |
482 |
1358 |
811 |
532 |
1408 |
85 |
114 |
|
Point de commutation |
Point de commutation |
Zone morte (hystérésis d'interrupteur) |
Course du crochet par tour de vis de réglage |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Type |
Taille |
Mouflage |
Cote du crochet |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
ZA |
5000 |
8/2 |
1195 |
495 |
305 |
1175 |
545 |
355 |
1225 |
89 |
119 |
ZA280 |
6000 |
8/2 |
1253 |
495 |
305 |
1235 |
545 |
355 |
1285 |
97 |
130 |
ZA350 |
6000 |
8/2 |
1163 |
445 |
255 |
1145 |
495 |
305 |
1195 |
97 |
130 |
ZA |
7000 |
6/2 |
1370 |
515 |
275 |
1350 |
565 |
325 |
1400 |
170 |
228 |
ZA |
7000 |
8/2 |
1430 |
515 |
275 |
1410 |
565 |
325 |
1460 |
127 |
171 |
ZA |
7000 |
10/2 |
1312 |
480 |
240 |
1290 |
530 |
290 |
1340 |
102 |
137 |
Engager le point de commutation de la fin de course levage de secours
Le point de commutation du fin de course levage de secours doit être réglé uniquement par un spécialiste dans le cadre du service après-vente.
Cote A1, B1, C1
- Contourner manuellement le fin de course levage haut pour pouvoir engager le fin de course levage de secours.
- Lever le crochet de levage jusqu'à la cote A1, B1 ou C1.
Uniquement avec fin de course de réducteur « GGS »
Retrait des plombages
Plombages
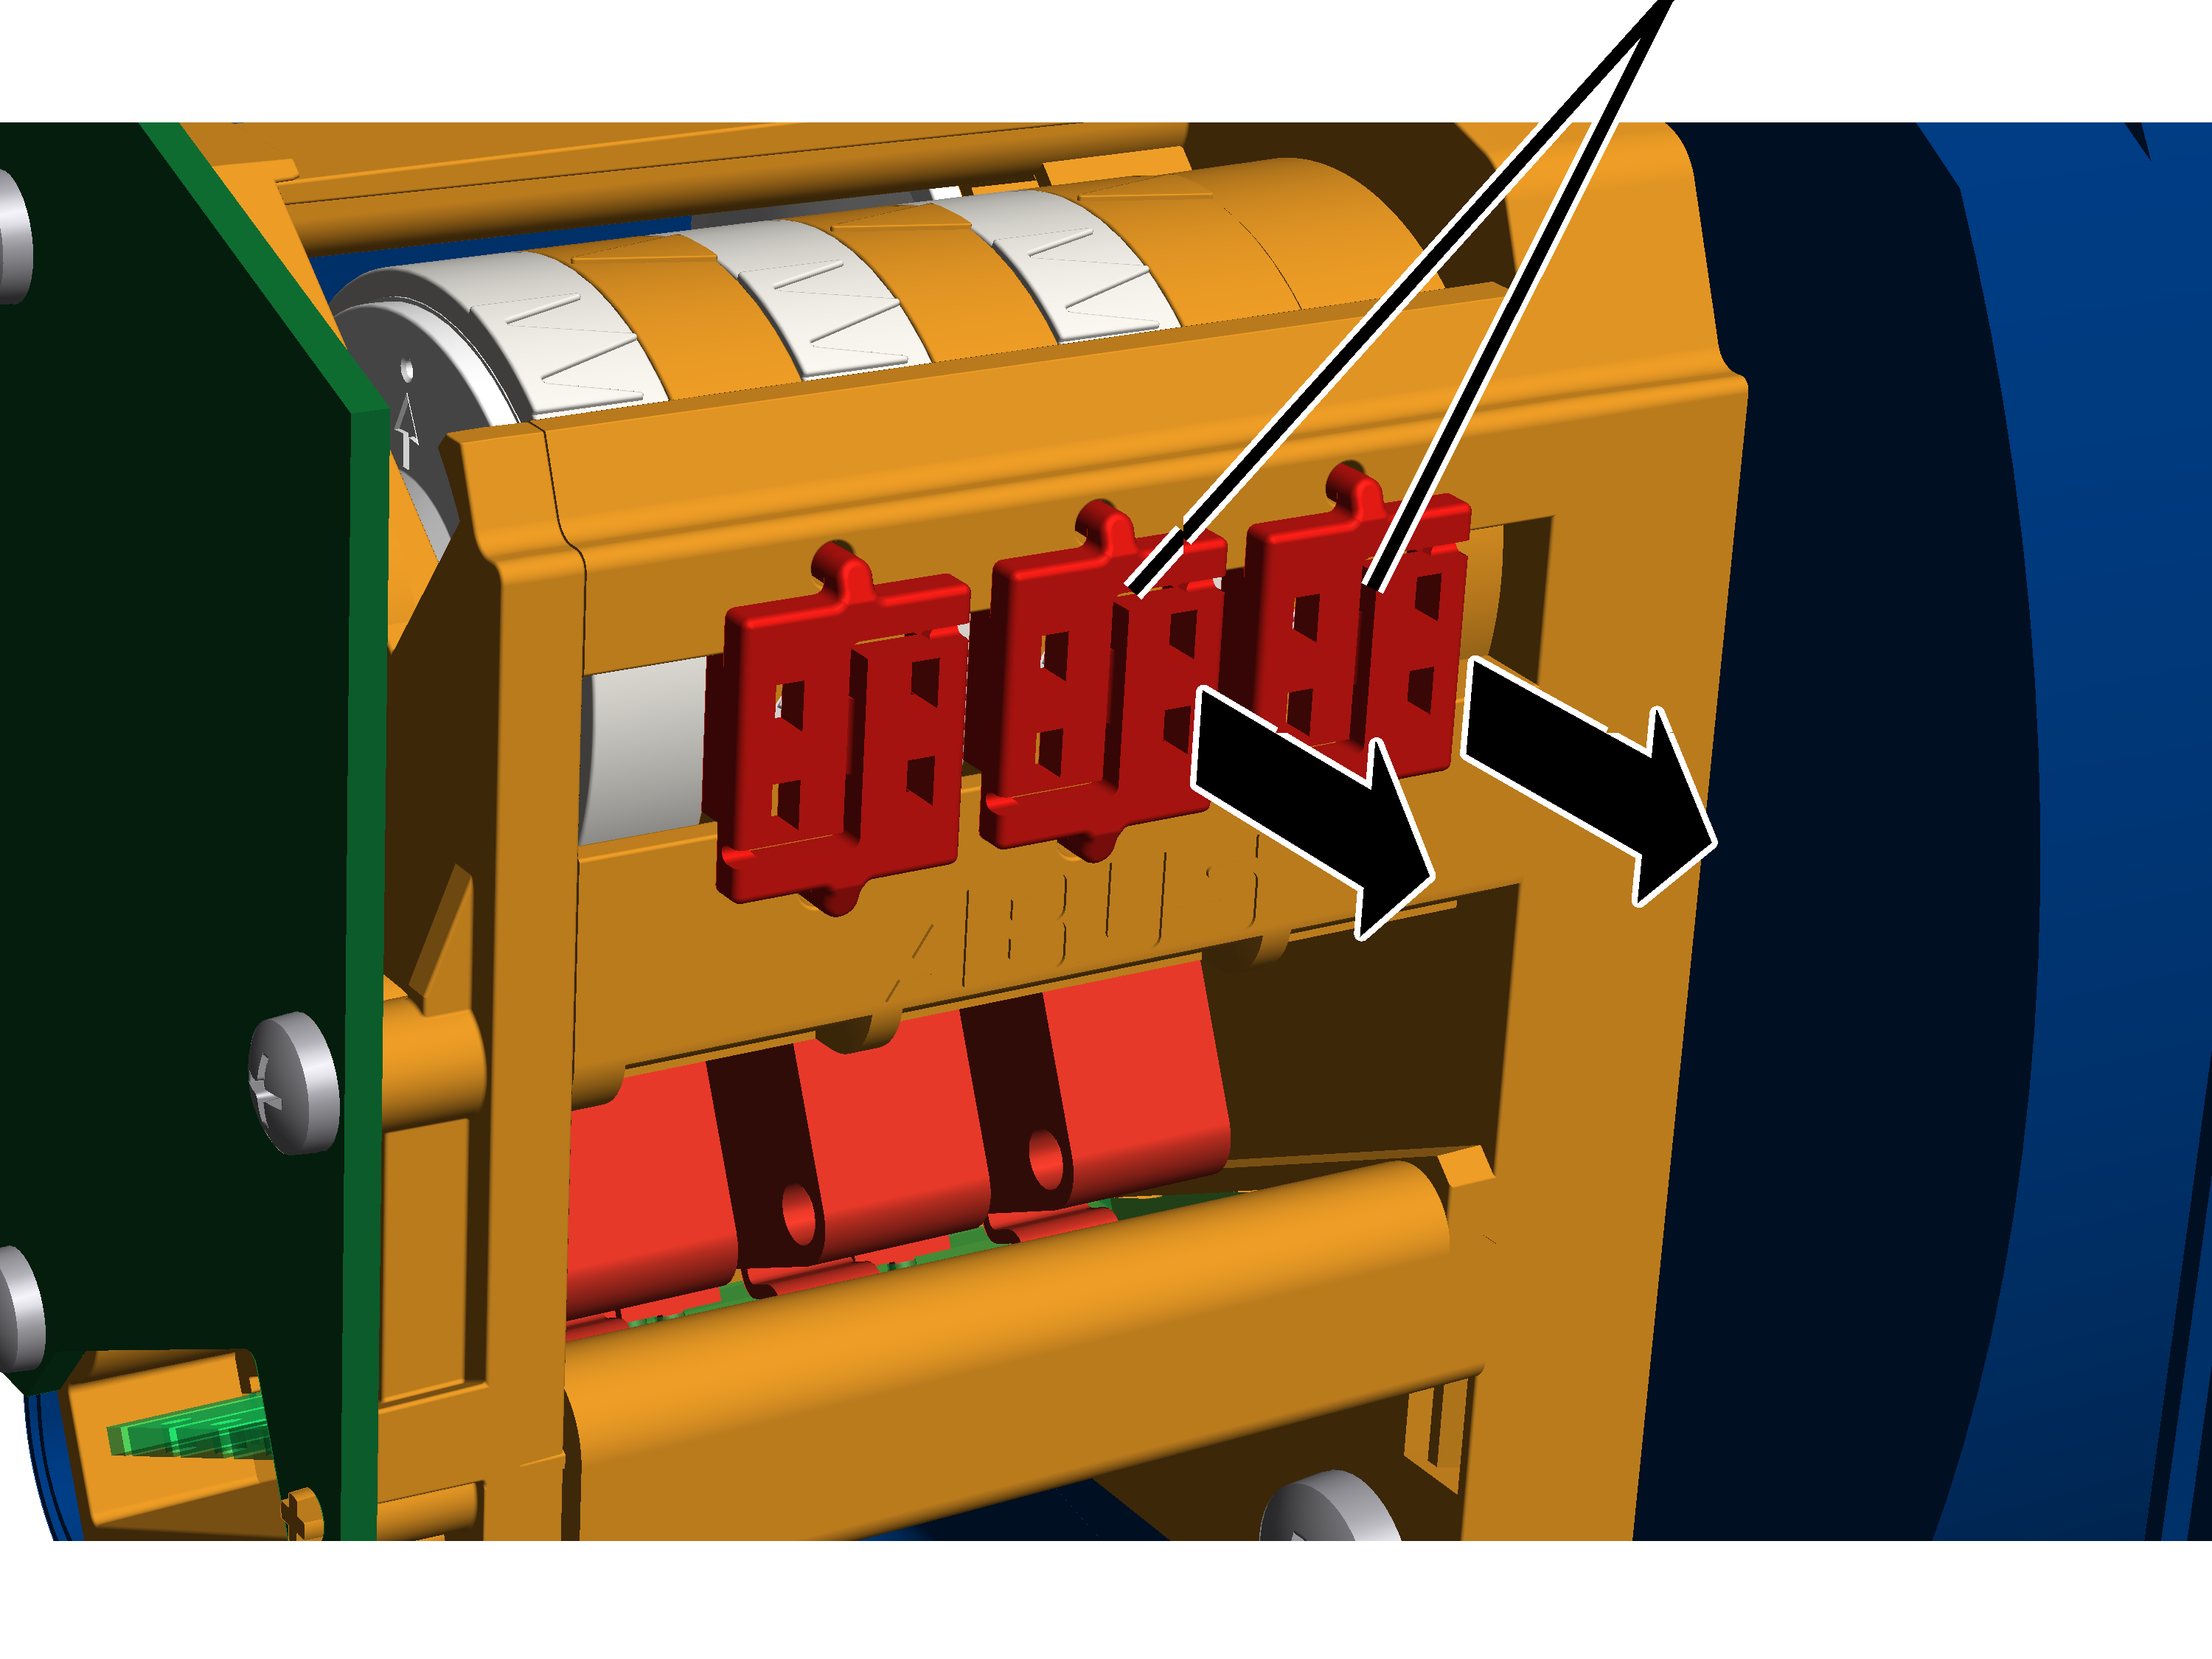
- Ouvrir le couvercle du boîtier de sélecteur de fin de course levage du tambour à câble.
- Écarter les plombages au centre à l'aide d'un tournevis et les retirer.
Régler le fin de course levage de secours
Le fin de course levage de secours est réglé avec la vis de réglage droite.
Repère blanc de la bague à cameRepère orange
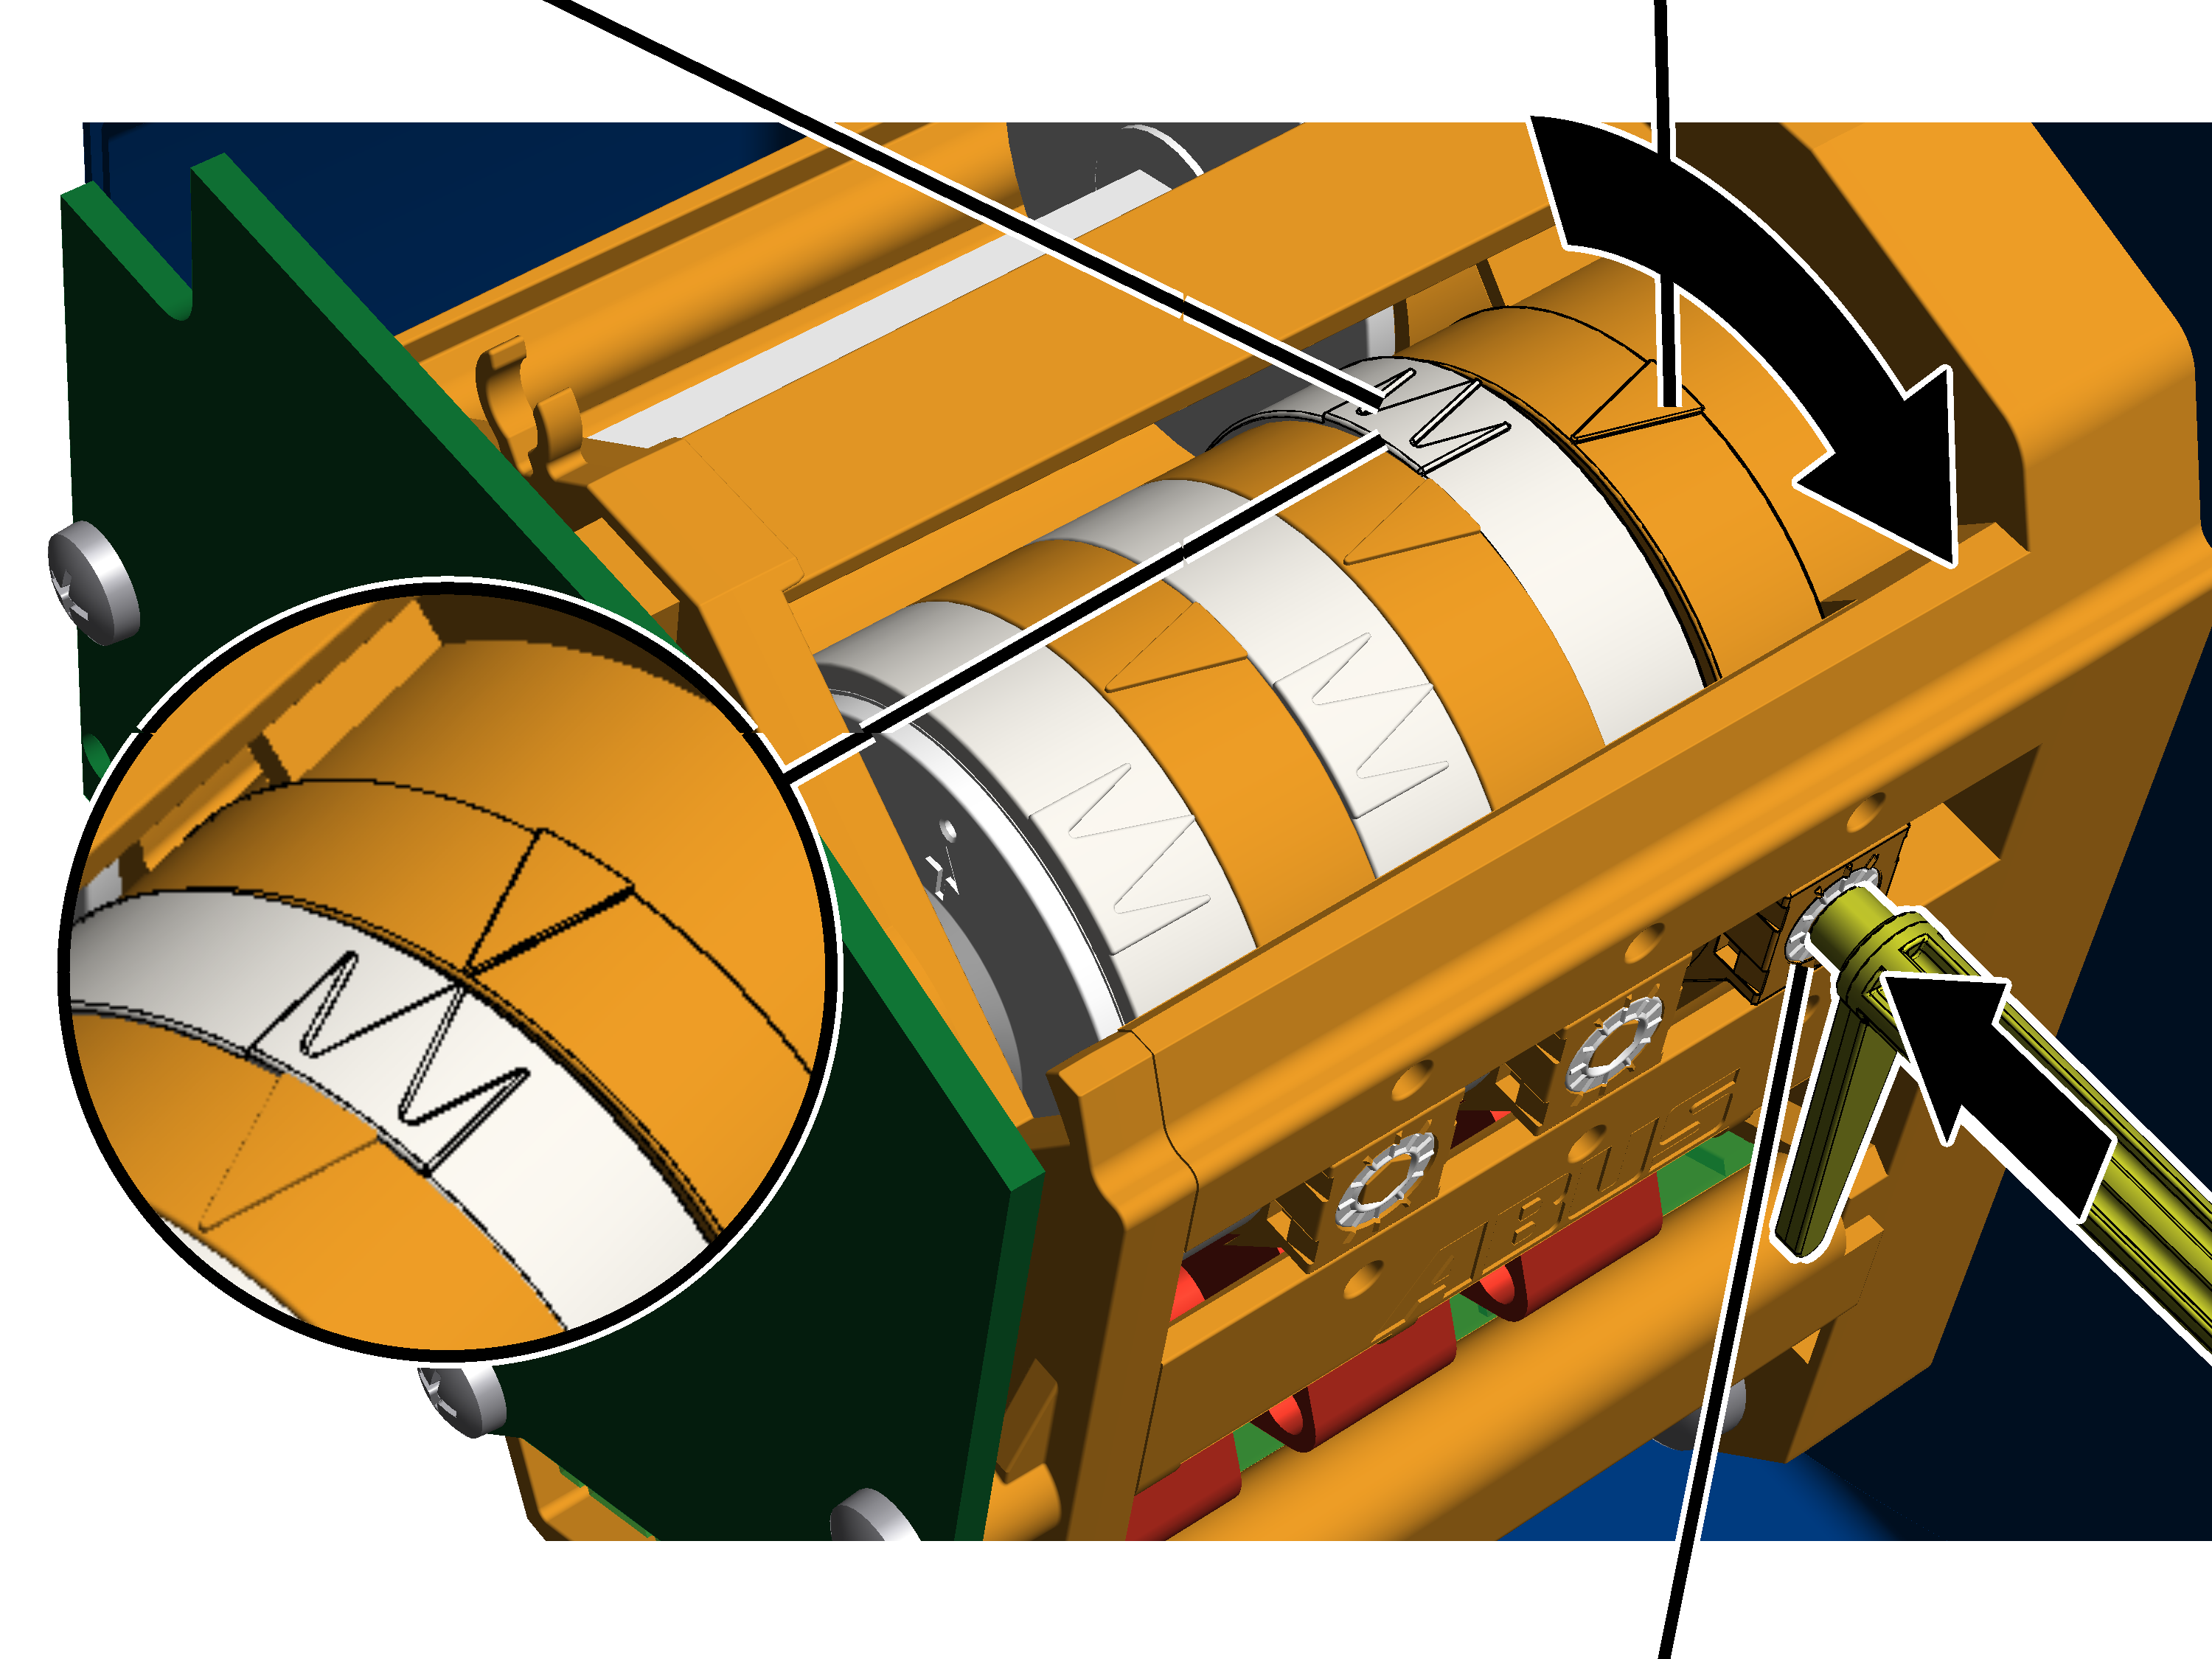
- Retirer la clé de réglage. Elle est fixée sur deux supports situés sur le fin de course de réducteur.
À la place, on peut également utiliser un tournevis hexagonal de 3.0 (de préférence avec plateau tournant).
L'utilisation d'une visseuse électrique est INTERDITE.
- Pousser la clé de réglage dans la vis de réglage. Elle doit être enfoncée dans la vis de réglage avec une légère pression.
- Si nécessaire : tourner la vis de réglage jusqu'à ce que le repère blanc de la bague à came se trouve à gauche du repère orange. Il ne doit pas se trouver à droite du repère orange, ni exactement sur le repère orange.
- La flèche blanche centrale indique la position exacte du point de commutation, les deux flèches blanches situées à gauche et à droite indiquent le début et la fin de l'hystérésis d'enclenchement (phase d'enclenchement).
- Tourner la vis de réglage de façon à ce que le repère blanc de la bague à came tourne dans le sens des aiguilles d'une montre. Continuer à tourner jusqu'à ce que le repère blanc se trouve exactement sur le repère orange et à ce qu'un clic soit audible.
- Une rotation vers la droite déplace le point de commutation vers le bas.
- Une rotation vers la gauche déplace le point de commutation vers le haut.
- Le point de commutation de la fin de course levage de secours est désormais réglé.
À ce point de commutation, ABUControl désactive le contacteur principal du pont. Ce point de commutation n'est actionné que si la fin de course levage haut n'a pas déclenché (par exemple si elle est défectueuse).
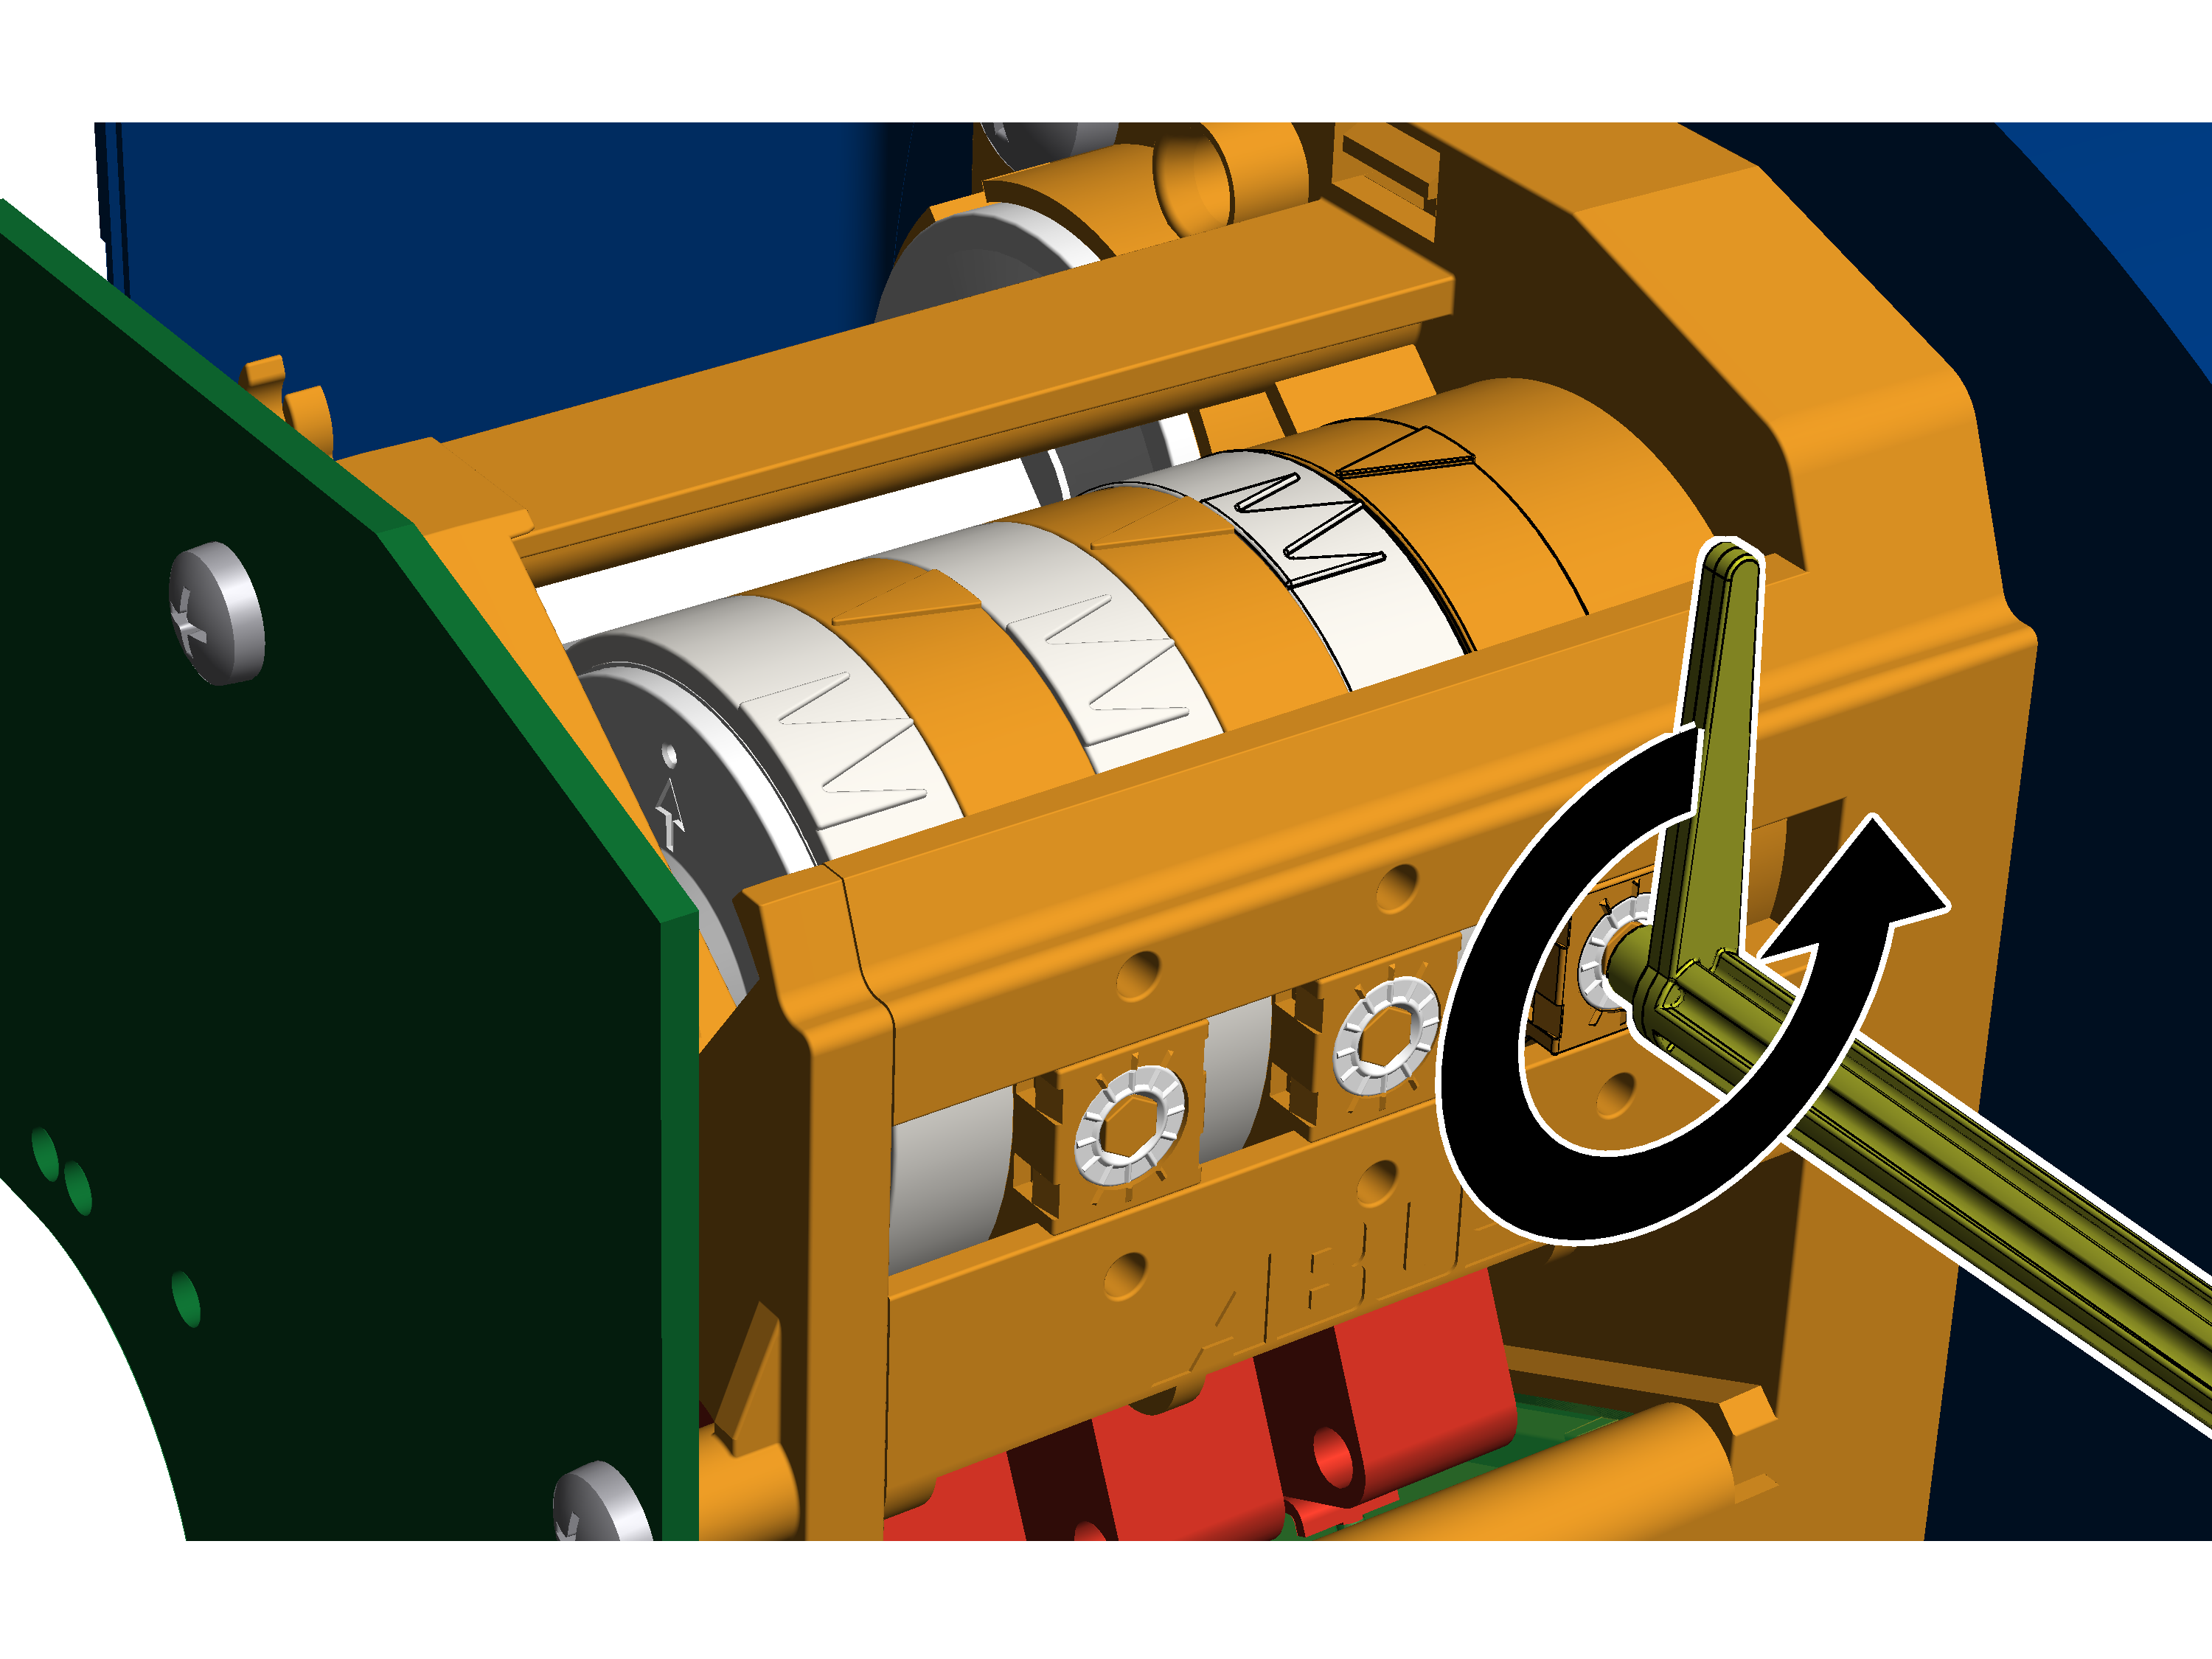
- Tourner la vis de réglage trois-quarts de tour vers la gauche.
- Le micro-interrupteur agit à nouveau, le contacteur principal se réactive.
- Descendre légèrement le crochet de levage.
- Tourner la vis de réglage trois-quarts de tour vers la droite.
Engager le point de commutation de fin de course levage bas
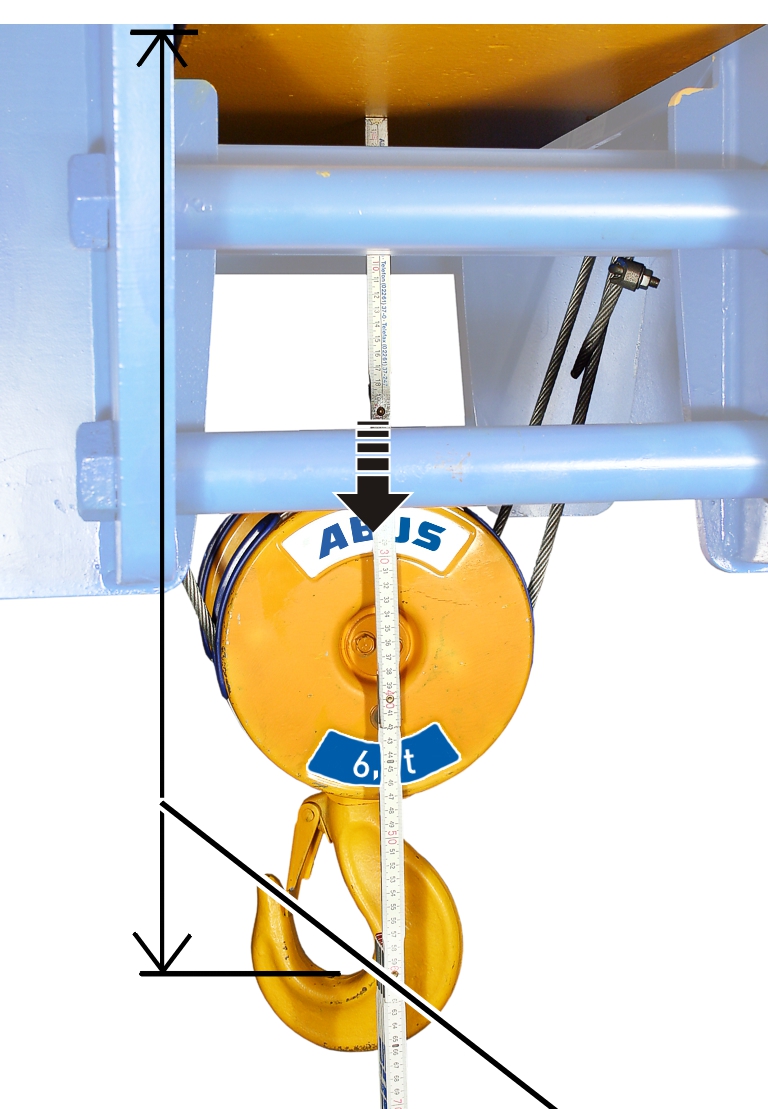
- Déplacer le crochet de levage jusqu'à la cote A2, B2 ou C2.
Régler le fin de course levage haut
Le fin de course levage haut est réglé avec la vis de réglage centrale.
Repère blanc de la bague à cameRepère orange
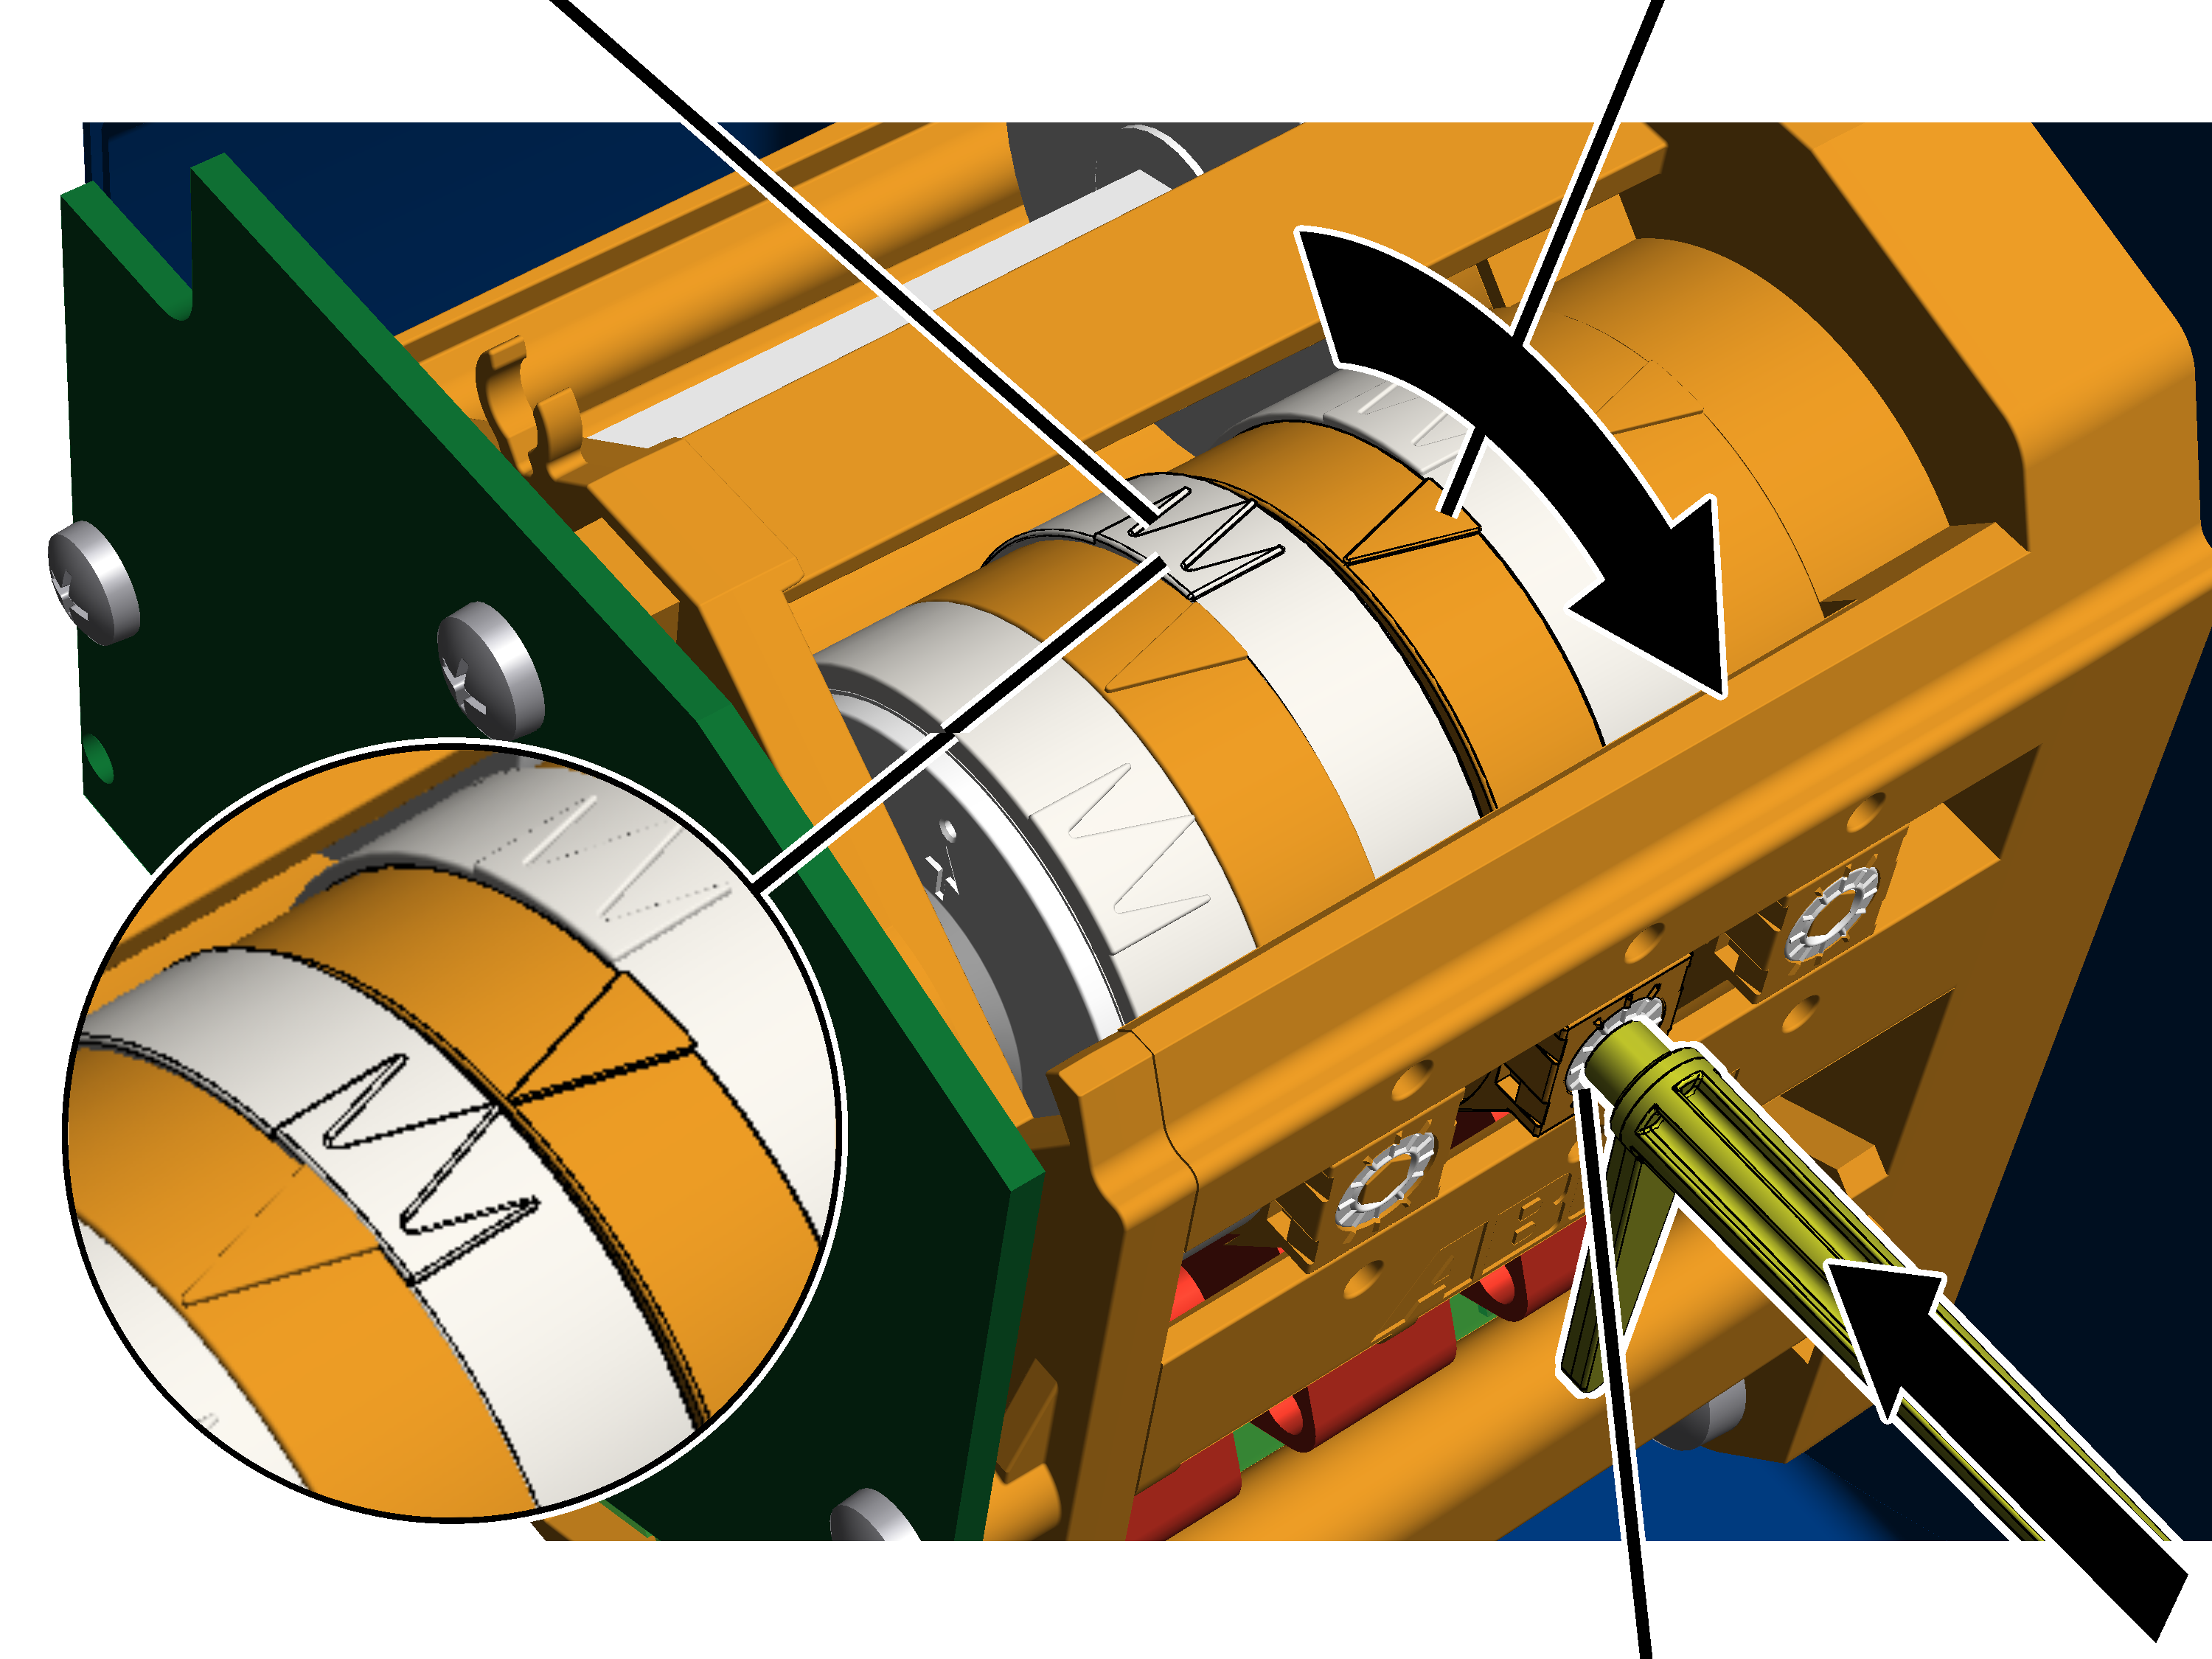
- Retirer la clé de réglage. Elle est fixée sur deux supports situés sur le fin de course de réducteur.
À la place, on peut également utiliser un tournevis hexagonal de 3.0 (de préférence avec plateau tournant).
L'utilisation d'une visseuse électrique est INTERDITE.
- Pousser la clé de réglage dans la vis de réglage. Elle doit être enfoncée dans la vis de réglage avec une légère pression.
- Si nécessaire : tourner la vis de réglage jusqu'à ce que le repère blanc de la bague à came se trouve à gauche du repère orange. Il ne doit pas se trouver à droite du repère orange, ni exactement sur le repère orange.
La flèche blanche centrale indique la position exacte du point de commutation, les deux flèches blanches situées à gauche et à droite indiquent le début et la fin de l'hystérésis d'enclenchement (phase d'enclenchement).
- Tourner la vis de réglage de façon à ce que le repère blanc de la bague à came tourne dans le sens des aiguilles d'une montre. Continuer à tourner jusqu'à ce que le repère blanc se trouve exactement sur le repère orange et à ce qu'un clic soit audible.
- Une rotation vers la droite déplace le point de commutation vers le bas.
- Une rotation vers la gauche déplace le point de commutation vers le haut.
- Le point de commutation pour la position la plus haute du crochet peut alors être réglé.
À partir de ce point de commutation, le crochet de levage s'arrête en exploitation normale après avoir freiné. La course de freinage est déterminée automatiquement à l'étape ABUControl suivante.
Uniquement avec fin de course de réducteur « Kübler »
Régler le fin de course levage de secours
La fin de course levage de secours est ajustée avec la vis de réglage arrière.
Came de contacteurMicro-interrupteur
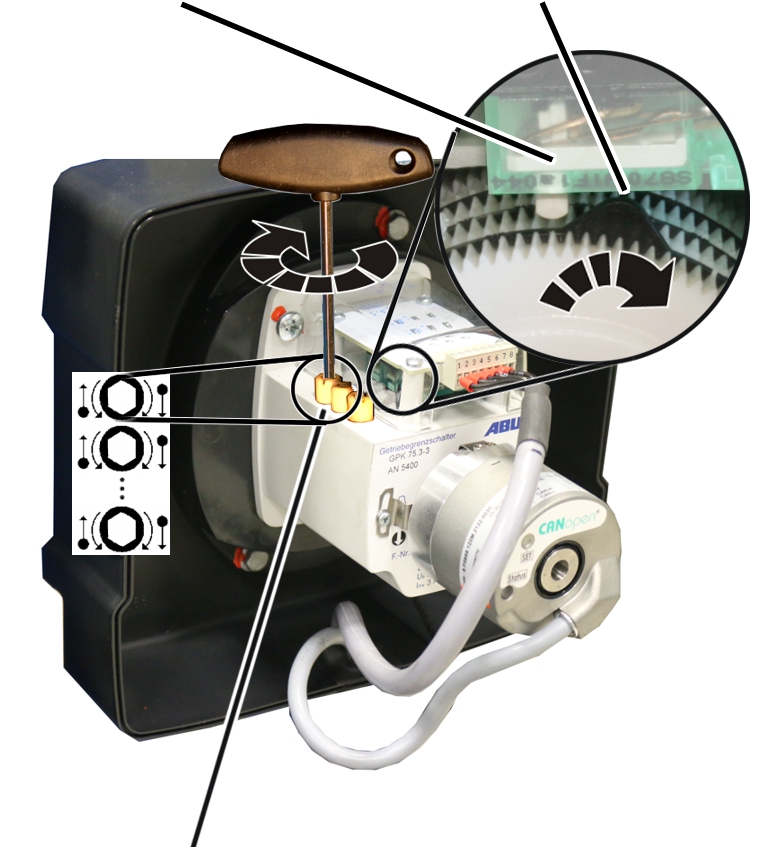
- Si nécessaire : tourner la vis de réglage jusqu'à ce que la came de contacteur se trouve à gauche du micro-interrupteur. Elle ne doit se trouver ni à droite du micro-interrupteur, ni exactement dessus.
- Tourner la vis de réglage vers la droite jusqu'à ce que la came de contacteur soit pressée, dans le sens des aiguilles d'une montre, contre le micro-interrupteur et qu'on entende un clic.
- ABUControl désactive.
- Le point de commutation de la fin de course levage de secours est désormais réglé.
À ce point de commutation, ABUControl désactive le contacteur principal du pont. Ce point de commutation n'est actionné que si la fin de course levage haut n'a pas déclenché (par exemple si elle est défectueuse).
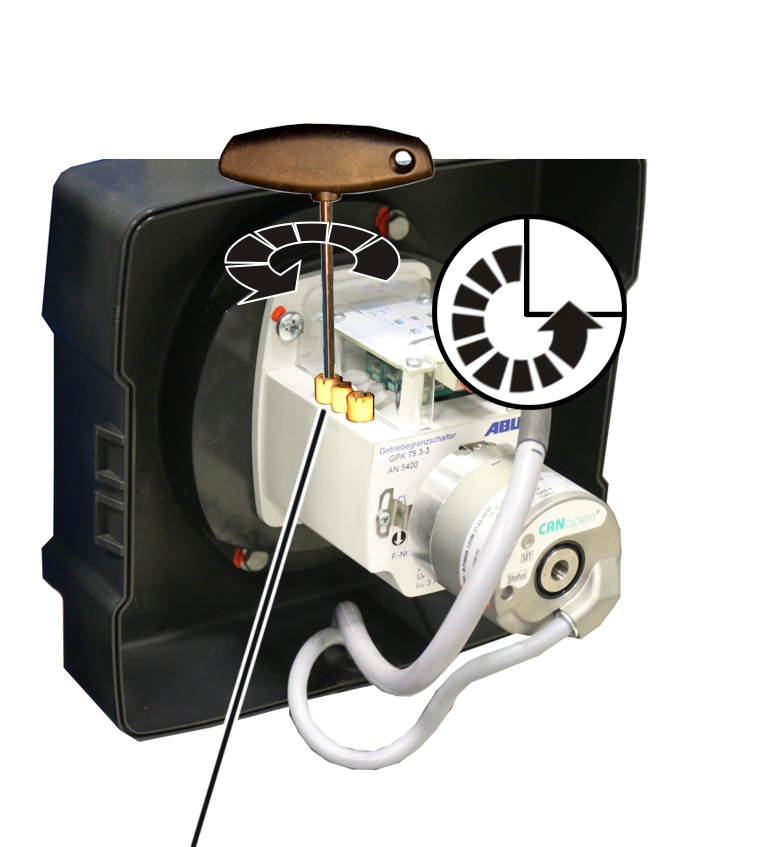
- Tourner la vis de réglage trois-quarts de tour vers la gauche.
- Le microrupteur commute à nouveau, ABUControl réactive.
- Descendre légèrement le crochet de levage.
- Tourner la vis de réglage trois-quarts de tour vers la droite.
Engager le point de commutation de fin de course levage bas
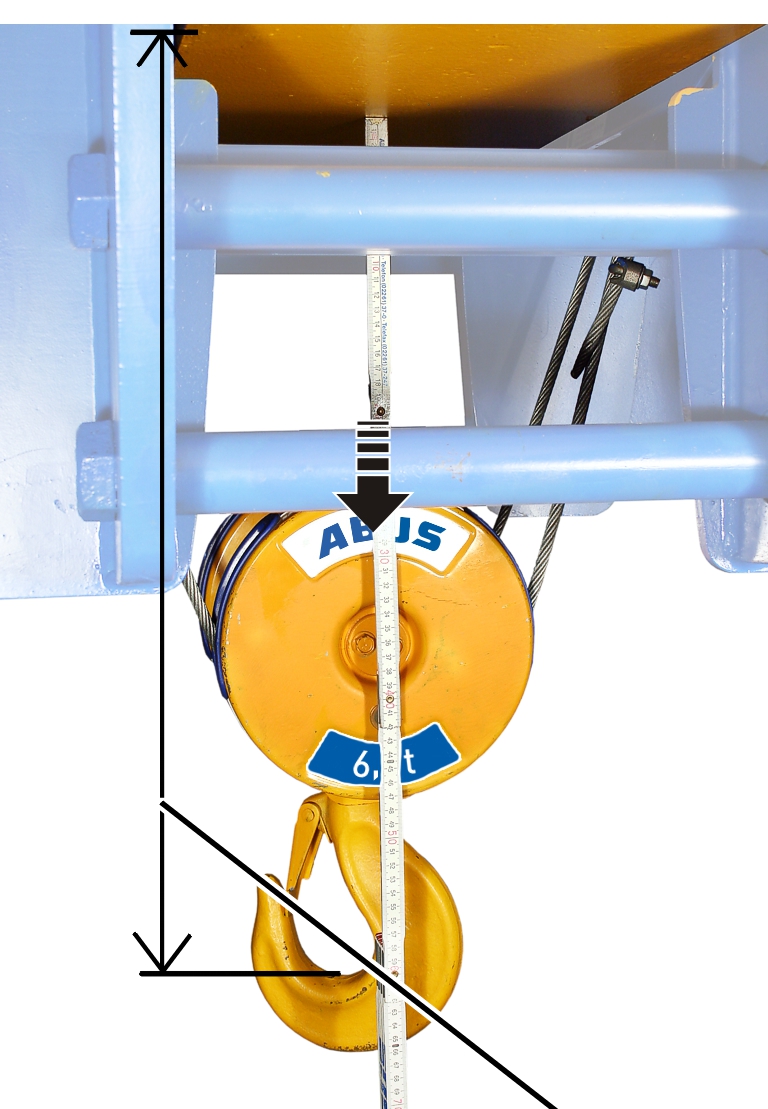
- Déplacer le crochet de levage jusqu'à la cote A2, B2 ou C2.
Régler le fin de course levage haut
La fin de course levage haut est réglée avec la deuxième vis de réglage arrière.
Vis de réglage
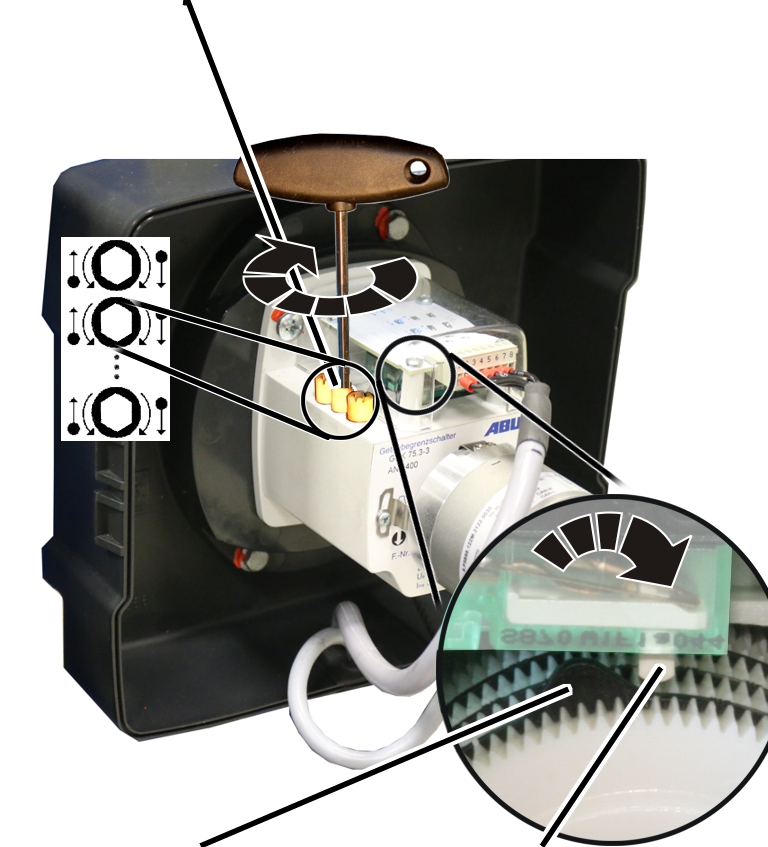
- Si nécessaire : tourner la vis de réglage jusqu'à ce que la came de contacteur se trouve à gauche du micro-interrupteur. Elle ne doit se trouver ni à droite du micro-interrupteur, ni exactement dessus.
- Tourner la vis de réglage vers la droite jusqu'à ce que la came de contacteur soit pressée, dans le sens des aiguilles d'une montre, contre le micro-interrupteur et qu'on entende un clic.
- Le point de commutation pour la position la plus haute du crochet peut alors être réglé. À partir de ce point de commutation, le crochet de levage s'arrête en exploitation normale après avoir freiné. La course de freinage est déterminée automatiquement à l'étape ABUControl suivante.
Déterminer la course de freinage
En exploitation normale, le crochet de levage ralentit à la vitesse de levage lente avant de s'arrêter à la position la plus haute du crochet.
La course de freinage est déterminée automatiquement par ABUControl.
- Descendre le crochet de levage de quelques mètres, sans charge.
- Lever le crochet de levage à la vitesse de levage rapide.
- Le crochet de levage s'arrête au niveau de la position la plus haute du crochet.
En fonction de la modification effectuée préalablement sur le point de commutation, il est possible que le crochet de levage se déplace à la vitesse de levage rapide jusqu'au point de commutation pour s'y arrêter subitement, ou que le crochet de levage freine plus tôt que nécessaire pour se déplacer à la vitesse de levage lente sur un trajet prolongé.
Si le crochet de levage doit se déplacer très longtemps à la vitesse de levage lente, la position finale de la phase de freinage peut être modifiée manuellement. Voir « Modifier temporairement la position de freinage du motoréducteur du dispositif de levage ».
- ABUControl sauvegarde automatiquement le nouveau point de commutation de la position la plus haute du crochet et calcule automatiquement la course de freinage requise.
Au prochain engagement du point de commutation :
- En peu avant la position la plus haute du crochet, le crochet de levage ralentit (en fonction de la vitesse de levage actuelle) à la vitesse de levage lente.
- Juste avant le point de commutation, le crochet de levage ne se déplace plus qu'à la vitesse de levage lente.
- Au niveau du point de commutation, le crochet de levage s'arrête.
Contrôler le réglage
- Descendre le crochet de levage.
- Monter le crochet de levage à vitesse de levage lente et à vitesse de levage rapide et contrôler si le crochet de levage s'arrête à la bonne position.
Uniquement avec fin de course de réducteur « GGS »
Plomber les vis de réglage
Plombages
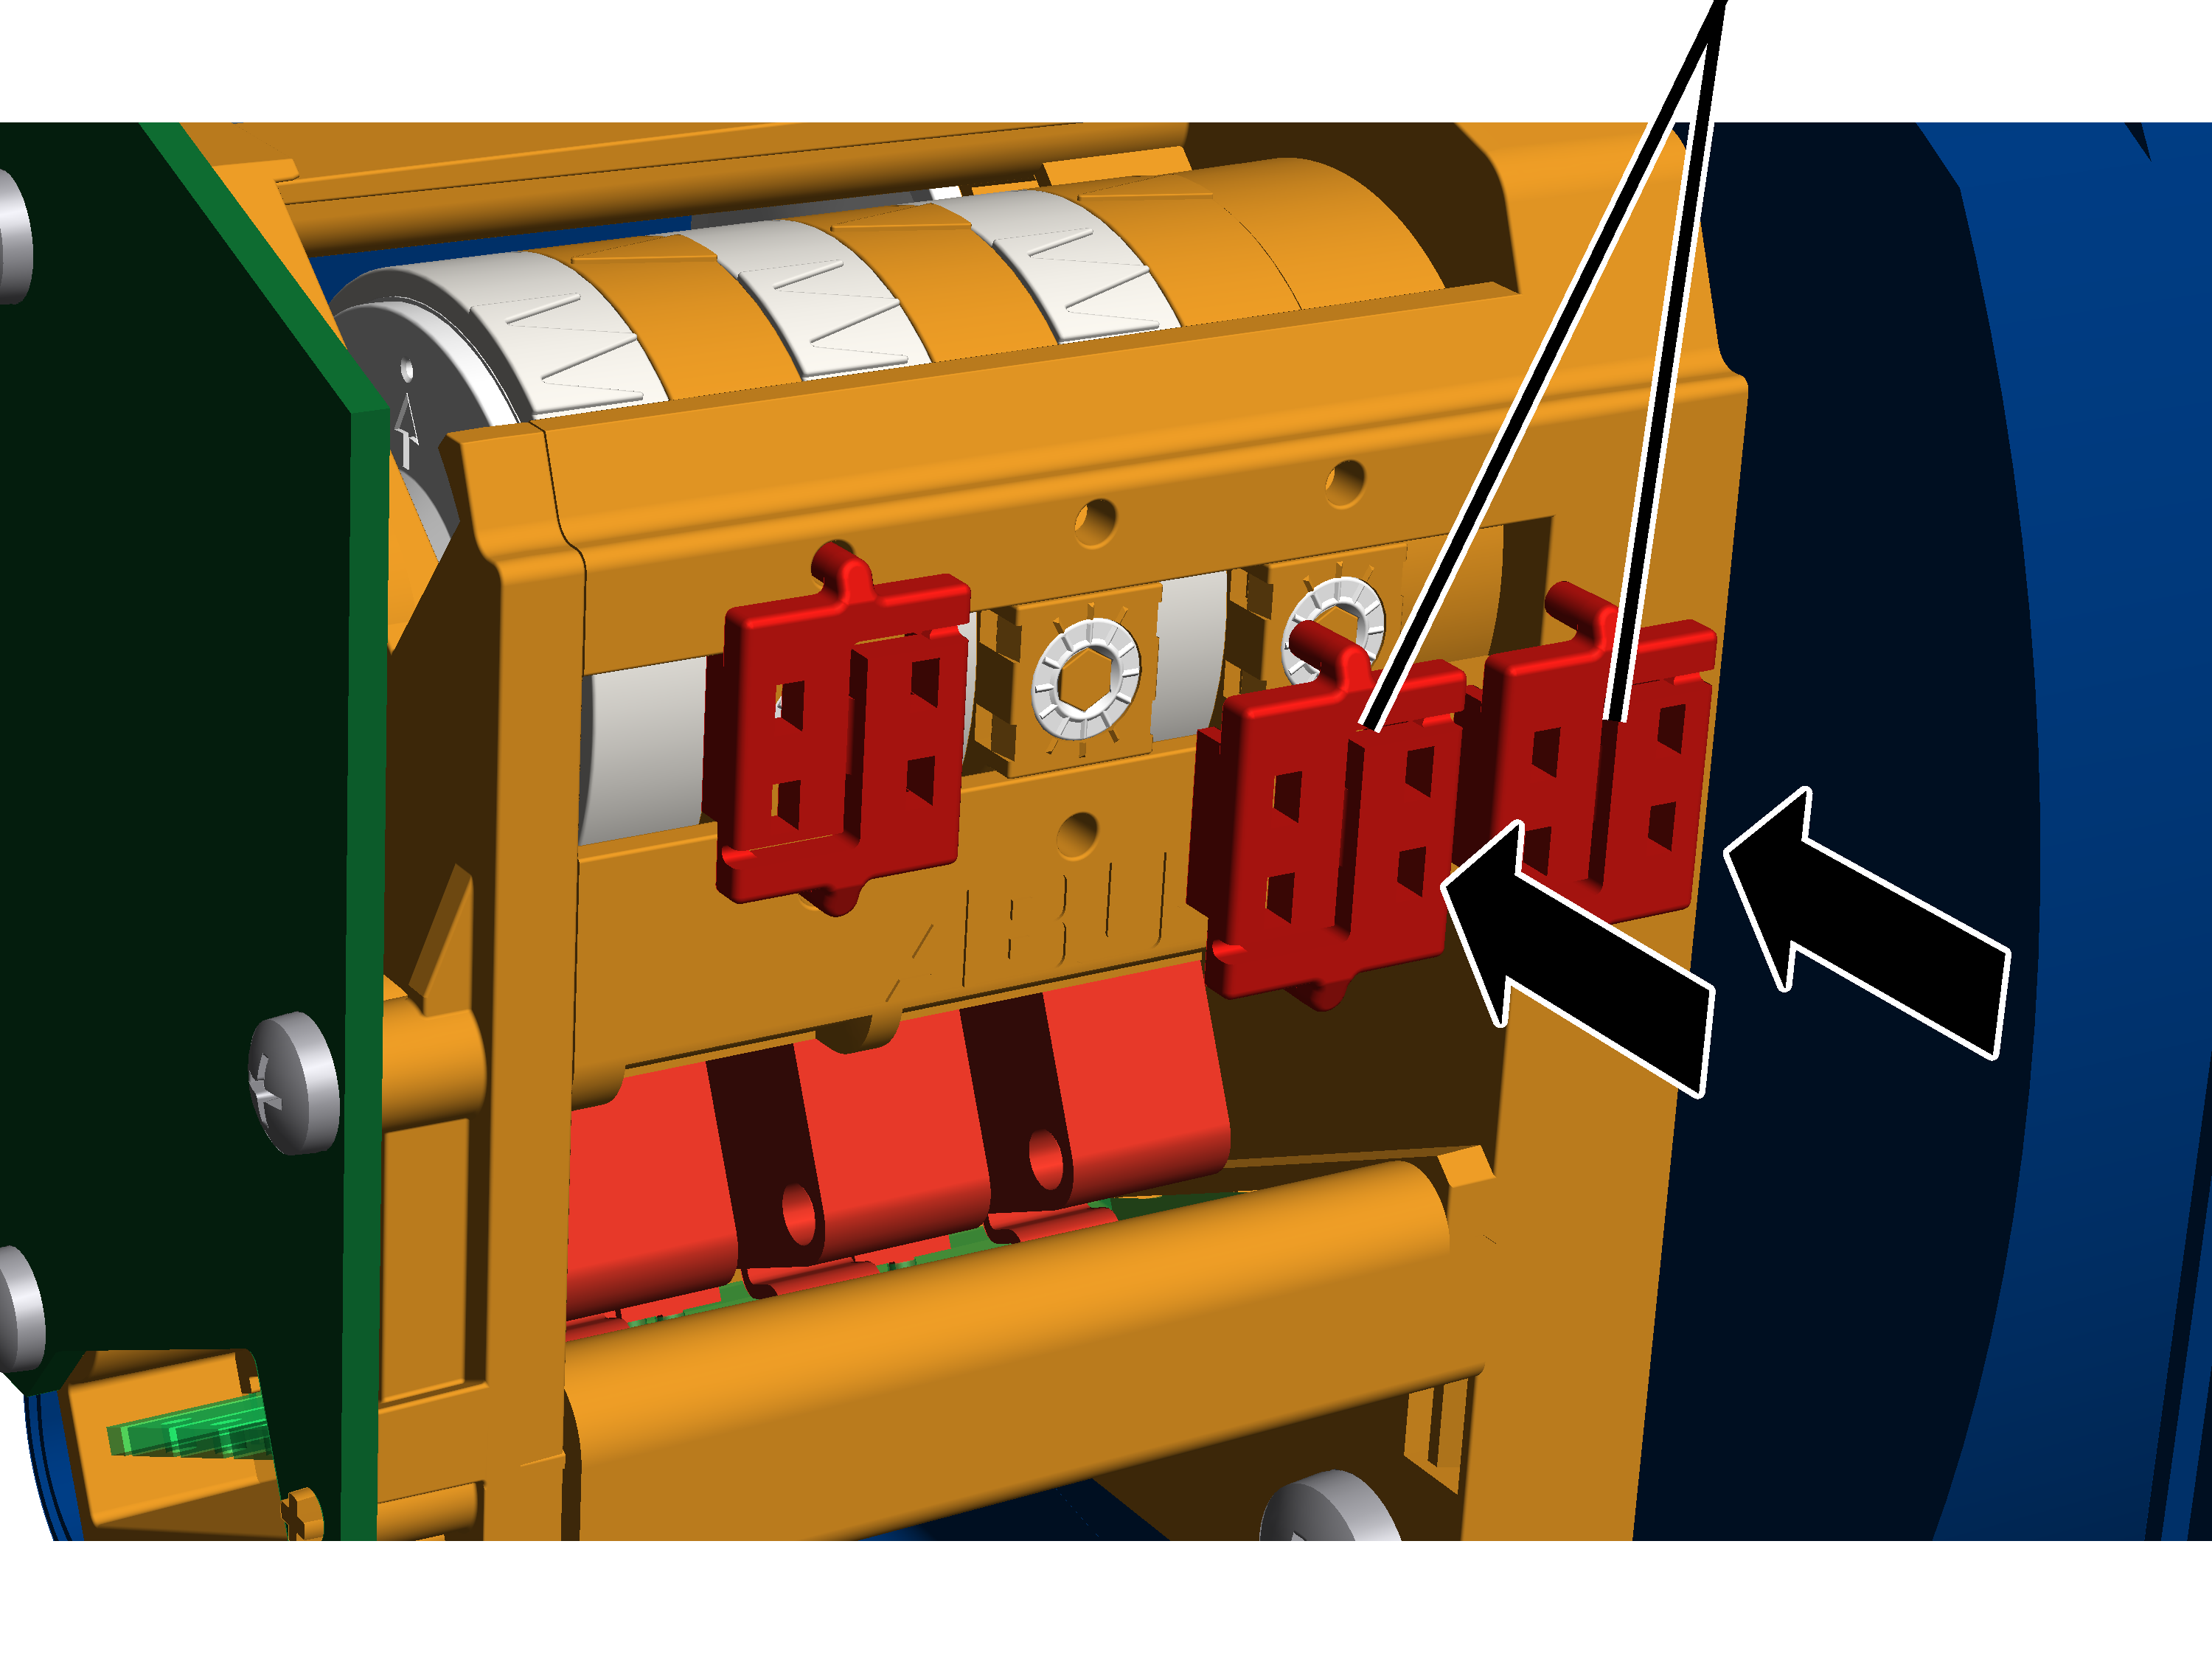
- Placer et enfoncer les 2 plombages sur les vis de réglage.
Modifier temporairement la position de freinage du motoréducteur du dispositif de levage
En exploitation normale, ABUControl engage la phase de freinage du motoréducteur du dispositif de levage peu avant le point de commutation de la fin de course levage haut/bas. Chaque fois, ABUControl calcule individuellement sur quel point la phase de freinage commence, en fonction de la vitesse de levage actuelle. Si le crochet de levage monte rapidement, la phase de freinage commence plus tôt. Si le crochet de levage monte plus lentement, la phase de freinage commence plus tard.
Directement avant le point de commutation de la fin de course levage, le crochet de levage ne se déplace qu'à la vitesse de levage lente et continue de se déplacer à cette vitesse jusqu'à ce que le point de commutation soit actionné, ce qui arrête le crochet de levage. Normalement, ceci n'a lieu que sur une courte distance (quelques centimètres).
Cependant, si par exemple le point de commutation de la fin de course de levage a été modifié, ABUControl ne connaît pas encore la position finale et le nouveau début de la phase de freinage qui en résultent. Dû à ce fait, il peut arriver que le crochet de levage se déplace à la vitesse de levage lente sur une longue distance (si le point de commutation a été fortement modifié).
Dans des cas pareils, le point à partir duquel le crochet de levage se déplace à la vitesse de levage lente (fin de la phase de freinage) peut être modifié temporairement. Dès que le point de commutation de la fin de course levage est actionné, cette modification manuelle est supprimée pour que la phase de freinage se termine à nouveau immédiatement avant le point de commutation de la fin de course levage.
La séquence décrite ici ne modifie que temporairement la position finale de la phase de freinage d'ABUControl. Les points de commutation de la fin de course levage n'en sont pas affectés.
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Afficher les réglages de la fin de course levage
Aperçu : navigation dans KranOS |
|---|
Utilisateur « SERVICE » 🡪 « Mécanisme de levage » 🡪 « Étalonnage du mécanisme de levage » |
- Se connecter à KranOS en tant qu'utilisateur « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Dans le menu principal, sélectionner le mécanisme de levage souhaité (par exemple le mécanisme de levage 1).
- La fenêtre du mécanisme de levage souhaité apparaît.
- Dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Étalonnage du mécanisme de levage ».
Régler la longueur de câble
Champ de saisie longueur de câble « Fin de course levage Mécanisme d'entraînement supérieur 1 »Champ de saisie longueur de câble « Fin de course levage Mécanisme d'entraînement inférieur 1 »
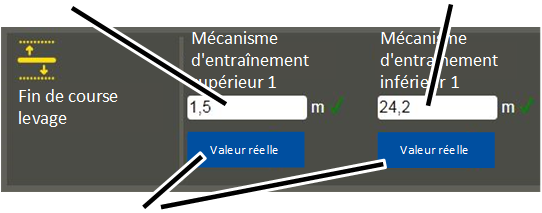
- La fenêtre « Étalonnage du mécanisme de levage » apparaît.
- Dans les champs de saisie, entrer la longueur de câble à laquelle le crochet de levage doit s'arrêter (donc où la phase de freinage s'arrête).
ou
Déplacer le crochet de levage à la position souhaitée et cliquer sur le bouton « Valeur réelle » sous le champ de saisie correspondant.
- Dans les champs de saisie, on indique la longueur de câble (longueur du câble déroulé entre le tambour à câble et le point fixe). La position du crochet n'est pas indiquée !
- La longueur de câble doit être entrée de manière séparée pour un mécanisme d'entraînement 1 et un mécanisme d'entraînement 2 (en cas d'un double mécanisme de levage).
- Cliquer sur le bouton « Écrire sur l'AP ».
- Les valeurs réglées sont sauvegardées.
Levage et descente :
- Peu avant les valeurs réglées, ABUControl commence la phase de freinage du motoréducteur du dispositif de levage. Chaque fois, ABUControl calcule individuellement à quels points la phase de freinage commence, en fonction de la vitesse de levage actuelle.
Au prochain engagement du point de commutation de la fin de course levage haut/bas :
- Le réglage précédent est écrasé.
- ABUControl freine désormais le motoréducteur du dispositif de levage de manière à ce que le crochet de levage se déplace à la vitesse de levage lente immédiatement avant le point de commutation de la fin de course levage.
Commutation entre radiocommande et boîte à boutons
Si le pont est équipé d'une commande mobile avec boîte à boutons en plus de la radiocommande, il est possible d'utiliser la boîte à boutons si besoin est (par exemple lorsque la radiocommande n'est pas disponible).
Pour cela, certaines barrette de bornes femelles du coffret électrique du pont doivent être changées de position.
Remarque :
En cas d'utilisation d'une boîte à boutons, un profil de mouvement continu est obligatoirement activé. Cela ne peut pas être modifié dans KranOS. Le profil de mouvement défini dans KranOS est valable uniquement pour le fonctionnement avec la radiocommande.
Débrancher la prise femelle du récepteur
Barrette de bornes femelles X2
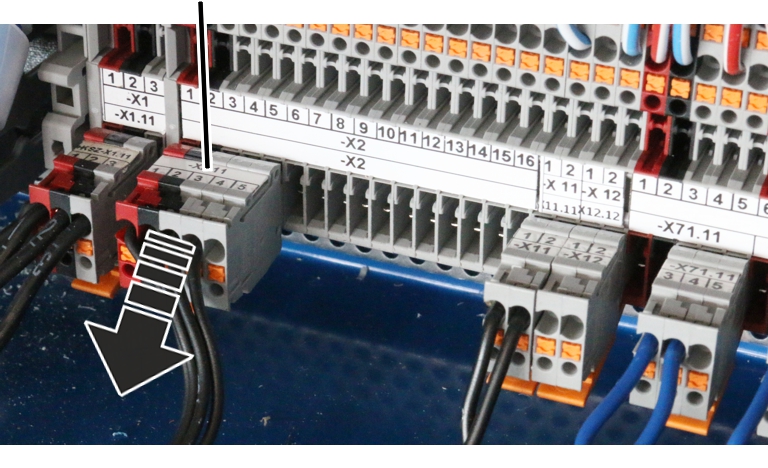
- Ouvrir le coffret électrique du pont.
- Chercher la barrette de bornes femelles X2.
- Retirer la barrette de bornes femelles.
Brancher la prise femelle de la boîte à boutons
Les barrettes de bornes femelles du boîte à boutons sont déjà amenées dans le coffret électrique du pont et sont prêtes à l'emploi.
Barrette de bornes femelles X2 12
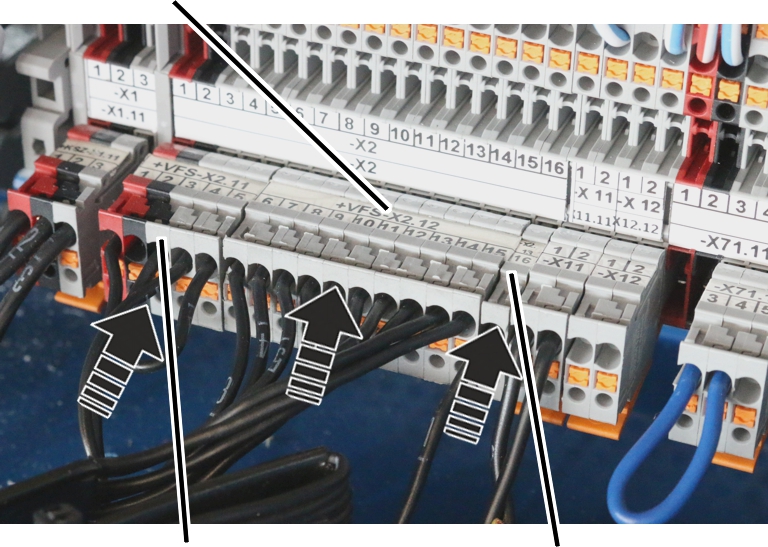
- Brancher la barrette de bornes femelles de la boîte à boutons.
- Barrette de bornes femelles X2.11 (bornes 1 à 5)
- Barrette de bornes femelles X2.12 (bornes 6 à 15)
- Barrette de bornes femelles X2.13 (bornes 16 à 27. Selon l'équipement du pont, les bornes décrites ici ne sont pas toutes présentes)
- Barrette de bornes femelles X2.14 (bornes 28 à 38. Selon l'équipement du pont, les bornes décrites ici ne sont pas toutes présentes ou la barrette de bornes femelles est complètement inexistante)
Remplacer le câble
cette section décrit les étapes de travail à effecteur lors d'un remplacement du câble sur un treuil à câble avec ABUControl. Le étapes de travail à effectuer sur le treuil à câble sont décrites dans le manuel du produit du treuil à câble.
Les images montrent le déroulement du travail sur le treuil à câble GM modulaire. Le déroulement sur les autres treuils à câble est similaire.
Préparer le remplacement du câble
- Amener le crochet de levage en dessous de la zone de fin de course supérieure. Le point de commutation du fin de course levage haut ne doit PAS être actionné.
- Mesurer et noter la position du crochet de levage.
Cela permet, dans beaucoup de cas, de supprimer le réglage du fin de course de levage après le remplacement du câble.
Uniquement pour ABUControl avec commande par contacteurs ou double mécanisme de levage
Pour que le câble puisse être déroulé du tambour par moteur, le fin de course de levage doit être démonté. Sinon, le tambour à câble s'arrête dans la position la plus basse du crochet.
Déposer la fin de course de levage
Les images montrent le fin de course de réducteur « GPK ». Le déroulement sur le fin de course de réducteur « GGS » est identique.
Fin de course de levageTourillon sur le tambour à câble
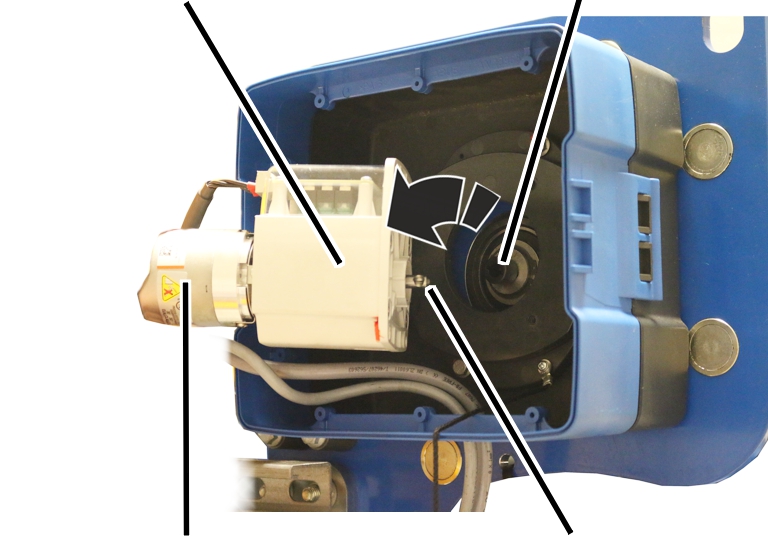
- Ouvrir le boîtier de la fin de course de levage.
- Dévisser les vis (2x).
- Retirer le fin de course de levage.
- Laisser l'arbre du fin de course de levage dans sa position et ne pas le tourner.
Cela permet, dans beaucoup de cas, de supprimer le réglage du fin de course de levage après le remplacement du câble.
Si l'arbre est tourné par inadvertance, le message « F_ _ 34 : changement de câble: codeur absolu 1 non démonté » ou « F_ _ 33 : changement de câble: codeur absolu 2 non démonté » apparaît.
- Sécuriser le fin de course de levage pour qu'il ne tombe pas ou s'accroche aux câbles de connexion.
Uniquement pour treuil à câble avec guide d'angle de câble
Cette section s'applique uniquement si un clinomètre est monté sur un guide d'angle de câble sur le treuil à câble. C'est le cas pour le treuil à câble D avec mouflage 4/2 ou 8/2 et pour le treuil à câble Z avec clinomètre. Ignorer cette section pour les autres types de treuil à câble avec clinomètre sans guide d'angle de câble.
- Démonter le clinomètre avant de remplacer le câble. Voir « Préparation du guide d'angle de câble » au chapitre « Montage et raccordement du clinomètre ».
- Sortir ensuite le câble du guide d'angle de câble.
De cette manière, le guide d'angle de câble n'est pas endommagé lors du changement de câble.
- Nettoyer le guide d'angle de câble si nécessaire.
Le clinomètre peut être encrassé par le lubrifiant sur le câble.
Si une chaussette de tirage est utilisée pour le remplacement du câble, le guide d'angle de câble doit cependant être démonté pour éviter les dommages.
Activer le changement du câble dans ABUControl
Le changement de câble dans ABUControl doit être activé avec un accouplement enfichable dans le coffret électrique de la commande de chariot ou dans KranOS. Cela est également nécessaire si la fin de course de levage a été démontée (nécessaire uniquement avec la commande par contacteurs ou le double mécanisme de levage) afin que le tambour à câble puisse être entraîné par un moteur.
Activer le changement de câble via prise femelle :
Connecteur mâle pour le stationnement
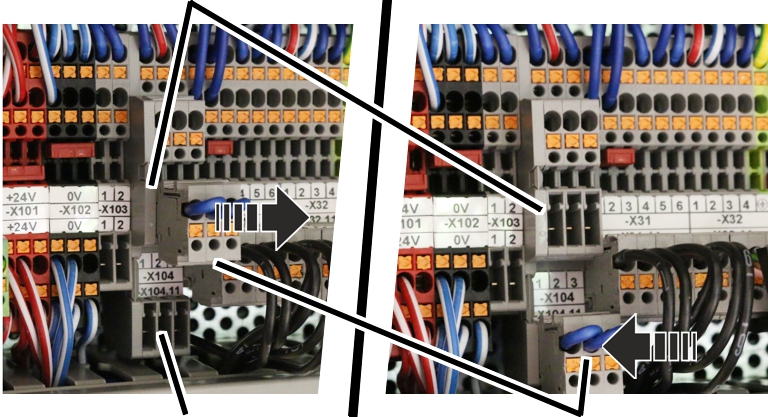
- Ouvrir la commande de chariot de direction.
- Chercher la barrette de bornes à broches ‑X104.
- Retirer la prise femelle de la position d'arrêt (connecteur mâle supérieur).
- Placer la prise femelle sur le connecteur mâle inférieur.
- Le changement de câble est activé. Le tambour à câble peut maintenant tourner de façon motorisée sans qu'ABUControl ne reçoive un signal du codeur absolu.
- Le message « F_ _ 28 : changement de câble actif » apparaît.
- Les valeurs d'usure destinées au calcul de l'état d'usure nécessitant le remplacement sont effacées pour que le calcul puisse recommencer pour le nouveau câble.
- La vitesse de translation du pont et de translation de chariot est limitée à la vitesse lente.
- En cas de déplacement en translation du pont et en translation de chariot, l'avertisseur retentit à chaque seconde.
Ou activez le changement de câble via KranOS :
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Aperçu : navigation dans KranOS |
|---|
Utilisateur « SERVICE » à « Mécanisme de levage » |
- Se connecter à KranOS en tant qu'utilisateur « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Dans le menu principal, sélectionner le mécanisme de levage souhaité (par exemple le mécanisme de levage 1).
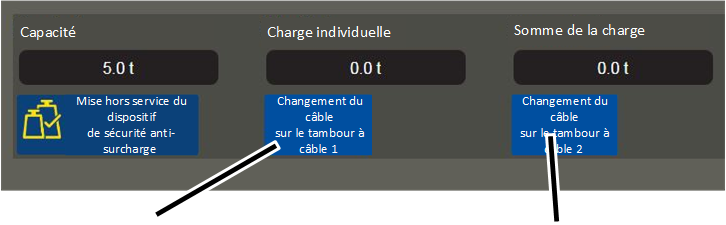
- La fenêtre du mécanisme de levage souhaité apparaît.
- Cliquer sur le bouton « Changement du câble sur le tambour à câble 1 ».
- Le bouton apparaît sur fond vert.
- Le changement de câble est activé. Le tambour à câble peut maintenant tourner de façon motorisée sans qu'ABUControl ne reçoive un signal du codeur absolu.
- Le message « F_ _ 28 : changement de câble actif » apparaît.
- Les valeurs d'usure destinées au calcul de l'état d'usure nécessitant le remplacement sont effacées pour que le calcul puisse recommencer pour le nouveau câble.
- La vitesse de translation du pont et de translation de chariot est limitée à la vitesse lente.
- En cas de déplacement en translation du pont et en translation de chariot, l'avertisseur retentit à chaque seconde.
Uniquement en cas d'un double mécanisme de levage
Pour pouvoir remplacer le câble sur un double mécanisme de levage, le motoréducteur du dispositif de levage 1 et le motoréducteur du dispositif de levage 2 doivent pouvoir être commandés séparément.
Activer le changement de câble via prise femelle :
- Retirer la prise femelle de la position d'arrêt (connecteur mâle supérieur).
- Placer la prise femelle sur le connecteur mâle inférieur :
- Prise femelle en position gauche (contacts 1, 2 et 3) : le tambour à câble du motoréducteur du dispositif de levage 1 peut être commandé.
- Prise femelle en position droite (contacts 2, 3 et 4) : le tambour à câble du motoréducteur du dispositif de levage 2 peut être commandé.
Activer le changement de câble via KranOS :
- Dans la fenêtre du mécanisme de levage souhaité, cliquer sur le bouton correspondant :
- « Changement du câble sur le tambour à câble 1 » : le bouton « Changement du câble sur le tambour à câble 1 » apparaît sur fond vert. Le tambour à câble du motoréducteur du dispositif de levage 1 peut être commandé.
- « Changement du câble sur le tambour à câble 2 » : le bouton « Changement du câble sur le tambour à câble 2 » apparaît sur fond vert. Le tambour à câble du motoréducteur du dispositif de levage 2 peut être commandé.
Remplacer le câble
- Laisser tourner par moteur le câble du tambour à câble.
- Remplacer le câble. Voir le manuel du produit du treuil à câble.
Uniquement pour ABUControl avec commande par contacteurs ou double mécanisme de levage
Monter le fin de course de levage
- Placer le crochet de levage dans la position précédemment notée.
- Placer la fin de course de levage sur le tourillon du tambour à câble.
- Serrer la fin de course de levage.
- Contrôler les positions des points de commutation.
Uniquement pour treuil à câble avec guide d'angle de câble
Montage du guide d'angle de câble
- Montage du guide d'angle de câble. Voir « Montage et raccordement du clinomètre ».
Désactiver le changement de câble
Après le changement du câble :
- Sur la barrette de bornes à broches ‑X104, retirer la prise femelle du connecteur mâle inférieur et le placer en position d'arrêt (connecteur mâle supérieur).
ou
Cliquer sur le bouton « Changement du câble sur le tambour à câble 1 ».
- Le changement de câble est désactivé.
- Le bouton n'apparaît plus sur fond vert.
- Appuyer sur le bouton d'arrêt d'urgence ou sur l'avertisseur pour confirmer le message « F_ _ 28 : changement de câble actif ».
Si les points de commutation sont décalés :
Normalement, le réglage du fin de course de levage après le remplacement du câble peut être supprimé dans beaucoup de cas, la position du crochet de levage ayant été auparavant mesurée, puis rejointe. Dans certains cas (par ex. si le câble est très endommagé ou mal enroulé sur le tambour à câble), il se peut que les points de commutation doivent être reréglés.
- Réinitialiser les points de commutation du limiteur de course inférieure, du limiteur de course supérieure et du limiteur de course de secours.
Voir « Régler le point de commutation de la fin de course levage bas ».
- Référencer à nouveau le codeur absolu. Voir « Référencer le codeur absolu ».
Si un clinomètre est monté :
Si un clinomètre est monté, le clinomètre doit être recalibré. Voir « Calibrer le clinomètre ».
Étalonner fondamentalement le capteur de charge
En cas d'un remplacement de la traverse à point fixe avec capteur de charge ou d'un capteur de charge individuel sur la traverse à point fixe, le capteur de charge doit subir un nouvel étalonnage. Cet étalonnage est une opération fondamentale et n'a rien à voir avec l'étalonnage du système de mesure de charge avec une charge d'essai, mais représente le point de référence pour toutes les mesures de charge. Pour cet étalonnage, le capteur de charge doit être exempt de toute charge. Le câble et le moufle inférieur ne doivent pas peser sur le capteur de charge et doivent donc être désinstallés pour l'étalonnage fondamental.
Après l'étalonnage fondamental du capteur de charge, la charge nulle doit être à nouveau étalonnée et le système de mesure de charge doit être lui aussi à nouveau étalonné avec une charge d'essai soulevée.
Dans le cas d'un système de mesure de charge avec axe de mesure, un étalonnage de l'axe de mesure n'est pas systématiquement nécessaire. Cependant, l'étalonnage du système de mesure de charge avec une charge d'essai soulevée est nécessaire également dans le cas d'un axe de mesure.
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Afficher l'étalonnage du mécanisme de levage
Aperçu : navigation dans KranOS |
|---|
Utilisateur « SERVICE » 🡪 « Mécanisme de levage » 🡪 « Étalonnage du mécanisme de levage » |
- Se connecter à KranOS en tant qu'utilisateur « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Dans le menu principal, sélectionner le mécanisme de levage souhaité (par exemple le mécanisme de levage 1).
- La fenêtre du mécanisme de levage souhaité apparaît.
- Dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Étalonnage du mécanisme de levage ».
Étalonnage fondamental du capteur de charge
La zone de droite de la fenêtre « Étalonnage du mécanisme de levage » est destinée à l'étalonnage fondamental. Cette étape de travail est nécessaire uniquement lorsque la traverse à point fixe ou le capteur de charge a été remplacé(e).
Le capteur de charge doit être exempt de toute charge. Le câble et le moufle inférieur ne doivent pas peser sur le capteur de charge. La boîte à coin doit donc être retirée de la traverse à point fixe. La traverse à point fixe ne doit pas être coincée ni exposée à d'autres tensions mécaniques.
- La fenêtre « Étalonnage du mécanisme de levage » apparaît.
- Cliquer sur le bouton « Étalonner le capteur de charge ».
- Un dialogue de sécurité apparaît.
- Cliquer sur le bouton « Effectuer l'étalonnage ».
- Le bouton « Étalonner le capteur de charge » est grisé.
- Le mode étalonnage est activé.
- Désactiver le pont à l'aide de l'interrupteur sectionneur ou de l'interrupteur principal.
- Attendre 60 s.
- Réactiver le pont.
- ABUControl redémarre.
- De plus, le capteur de charge est soumis à un étalonnage pendant le redémarrage.
Étalonner le système de mesure de charge avec une charge d'essai soulevée
Après l'étalonnage fondamental du capteur de charge, la charge nulle doit être à nouveau étalonnée et le système de mesure de charge doit être lui aussi à nouveau étalonné avec une charge d'essai soulevée.
- Étalonner à nouveau le système de mesure de charge avec une charge d'essai soulevée. Voir « Étalonner le système de mesure de charge avec une charge d'essai soulevée ».
Afficher l'état des axes de mouvement du pont
Dans KranOS, des informations sur l'état actuel de tous les axes de mouvement du pont (translation du pont, translation du chariot de direction, mécanisme de levage) peuvent être affichées.
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « CUSTOMER » (client) (niveau d'utilisateur [1]) ou « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Afficher l'axe de mouvement du pont
Aperçu : navigation dans KranOS |
|---|
Utilisateur « CUSTOMER » (client) ou « SERVICE » à « Translation du pont » |
Utilisateur « CUSTOMER » (client) ou « SERVICE » à « Translation de chariot » |
Utilisateur « CUSTOMER » (client) ou « SERVICE » à « Mécanisme de levage » |
Le système affiche uniquement les axes de mouvement du pont qui sont réellement disponibles sur le pont. Dans la fenêtre, le système affiche uniquement les composants qui sont réellement disponibles sur le pont. |
- Se connecter à KranOS avec l'utilisateur « CUSTOMER » (client) (niveau d'utilisateur [1]) ou « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Dans le menu principal, sélectionner l'axe de mouvement du pont souhaité (par exemple translation du pont).
- La fenêtre de l'axe de mouvement du pont correspondant apparaît.
Les fenêtres varient en fonction de l'axe de mouvement du pont.
Translation du pont :
Variateur de fréquence pour la translation du pont ‑TA61 et ‑TA62Fin de course du pont –B71
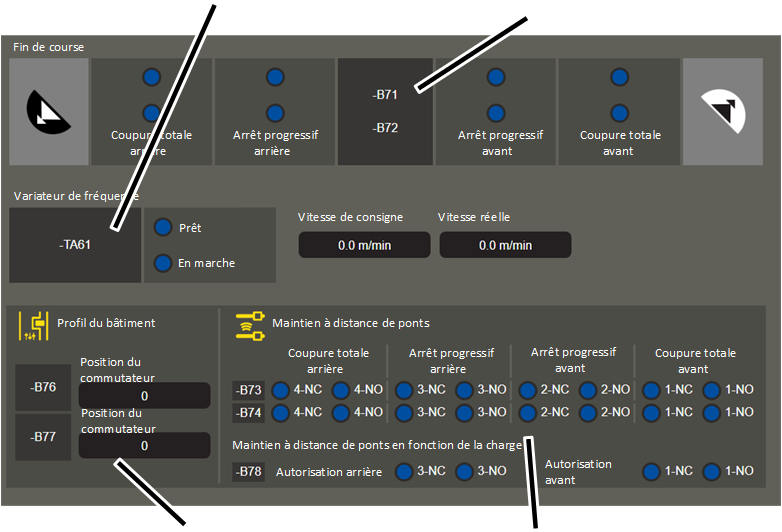
- Fin de course du pont (‑B71 ) : indique la position de commutateur de la fin de course du pont.
Sur fond vert : le fin de course translation n'est pas engagé
Sur fond bleu : le fin de course translation est engagé.
Les fins de course du pont sont utilisée pour l'arrêt progressif et la coupure totale. En direction de l'extrémité du pont de roulement, des interrupteurs à levier en croix (-B71) sont utilisés ; en direction d'un pont duplex, des cellules photoélectriques à réflexion (-B711 et -B712 ainsi que -B713 et -B714 à la place de -B71) sont utilisées.
- Fins de course du pont supplémentaires (‑B72) : en plus de ‑B71, chaque fin de course du pont peut être présente en double pour chaque point de commutation et chaque sens de marche pour améliorer la sécurité du système.
- Variateur de fréquence pour la translation du pont (‑TA61 et ‑TA62) : indique l'état du variateur de fréquence pour translation du pont.
« Prêt » : le variateur de fréquence est opérationnel.
« En marche » : le variateur de fréquence est actif et le mécanisme d'entraînement tourne.
« Vitesse de consigne » : vitesse à laquelle le mécanisme d'entraînement doit tourner.
« Vitesse réelle » : vitesse à laquelle le mécanisme d'entraînement tourne.
Sur les ponts sans guidage électronique, les deux motoréducteurs de pont utilisent un seul variateur de fréquence (‑TA61). Dans le cas d'un guidage électronique ou d'un entraînement du pont à 4 galets, un variateur de fréquence supplémentaire ‑TA62 est affiché.
- Interrupteurs à levier en croix pour commande de profil du bâtiment (‑B76 / ‑B77) : indique la position de commutateur actuelle des interrupteurs à levier en croix utilisés pour la commande de profil de bâtiment. En combinant les deux interrupteurs à levier en croix avec 6 états d'enclenchement chacun, on peut détecter jusqu'à 36 positions.
- Cellules photoélectriques à réflexion pour maintien à distance de ponts (‑B73) : indique les états d'enclenchement des cellules photoélectriques à reflexion du système de maintien à distance de ponts.
Si le maintien à distance de ponts est utilisé, le pont ralentit à la vitesse de déplacement lente (arrêt progressif) ou s'arrête complètement (coupure totale) dès qu'il s'approche d'un pont duplex au-delà d'une distance réglée.
Une cellule photoélectrique à réflexion est utilisée pour chaque point de commutation et chaque sens de marche. ABUControl surveille simultanément le contact d'ouverture (NC) et le contact de fermeture (NO) de toutes les cellules photoélectriques à reflexion.
Le contact 1 est utilisé pour la coupure totale en marche avant, le contact 2 pour l'arrêt progressif en marche avant, le contact 3 pour l'arrêt progressif en marche arrière et le contact 4 pour la coupure totale en marche arrière.
Le maintien à distance de ponts est souvent utilisé pour éviter que les ponts ne s'approchent au-delà d'une certaine distance, par exemple pour des raisons statiques. Le maintien à distance de ponts peut également être utilisé conjointement avec la sécurité anti-collision (voir fin de course du pont ‑B71).
- Cellules photoélectriques à réflexion supplémentaires pour le maintien à distance de ponts (‑B74) : en plus de l'élément ‑B73, chaque cellule photoélectrique à réflexion peut être doublement connectée pour chaque point de commutation et chaque sens de marche afin d'améliorer la sécurité du système.
- Cellule photoélectrique de transmission de signaux pour le maintien à distance de ponts dépendant de la charge (‑B78) :
Si le maintien à distance de ponts est réalisé de manière dépendante de la charge, le pont ralentit et s'arrête lorsqu'il s'approche d'un pont duplex au-delà d'une distance réglée et qu'une charge supérieure à la valeur réglée est transportée en même temps.
Pour assurer que les deux commandes dans le pont et dans le pont duplex savent si les limites de charge réglées sur l'autre pont sont dépassées, ces informations sont transmises d'un pont à l'autre à l'aide d'une cellule photoélectrique. Chaque pont possède une cellule photoélectrique d'émission du signal d'autorisation et une cellule de réception.
Ici, le système indique quel signal est présent sur le récepteur. La zone 1 indique le signal d'autorisation en marche avant. La zone 3 indique le signal d'autorisation en marche arrière.
NC sur fond bleu, NO sur fond vert : la valeur est inférieure à la charge réglée. Le pont reçoit un signal d'autorisation de la part du pont duplex.
NC sur fond vert, NO sur fond bleu : la valeur réglée est dépassée. Le pont reçoit aucun signal d'autorisation de la part du pont duplex.
La charge peut être réglée dans les paramètres étendus. Voir « Régler les paramètres étendus des profils de translation (profil de translation du pont, profil de translation du chariot de direction) ».
Translation du chariot de direction :
Variateur de fréquence pour la translation du chariot de direction ‑TA41Fin de course du chariot de direction –B51
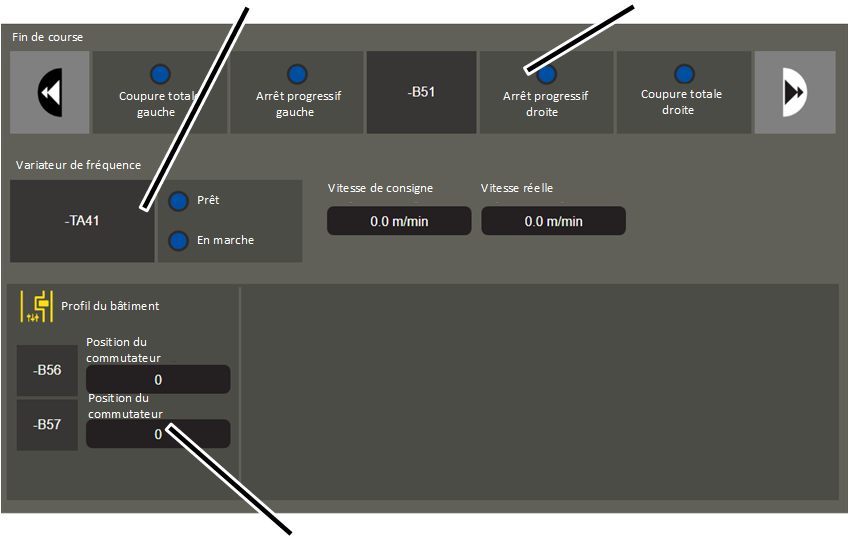
- Fin de course du chariot de direction(‑B51) : indique la position de commutateur des fins de course du chariot de direction.
Sur fond vert : le fin de course translation n'est pas engagé
Sur fond bleu : le fin de course translation est engagé.
- Variateur de fréquence pour translation du chariot de direction (‑TA41) : indique l'état du variateur de fréquence pour la translation du chariot de direction.
« Prêt » : le variateur de fréquence est opérationnel.
« En marche » : le variateur de fréquence est actif et le mécanisme d'entraînement tourne.
« Vitesse de consigne » : vitesse à laquelle le mécanisme d'entraînement doit tourner.
« Vitesse réelle » : vitesse à laquelle le mécanisme d'entraînement tourne.
- Interrupteurs à levier en croix pour commande de profil du bâtiment (‑B56 / ‑B57) : indique la position de commutateur actuelle des interrupteurs à levier en croix utilisés pour la commande de profil de bâtiment. En combinant les deux interrupteurs à levier en croix avec 6 états d'enclenchement chacun, on peut détecter jusqu'à 36 positions.
Mécanisme de levage :
Variateurs de fréquence du mécanisme de levage ‑1TA21 et ‑2TA21Fins de course de levage ‑B31 et ‑B32
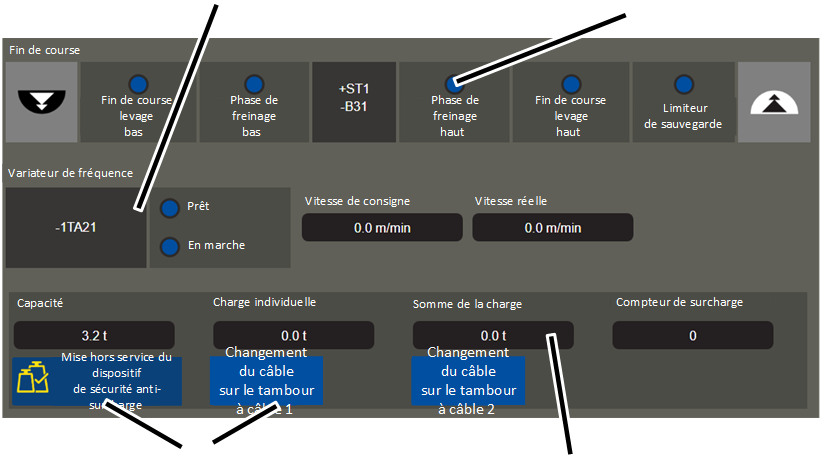
- Fin de course de levage (‑B31) : indique la position de contacteur de la fin de course de levage.
Sur fond vert : le fin de course de levage n'est pas engagé
Sur fond bleu : le fin de course de levage est engagé.
En cas d'un double mécanisme de levage, une fin de course de levage supplémentaire ‑B32 est utilisée pour le deuxième tambour à câble.
Dans le cas d'un mécanisme de levage avec commande par contacteurs : la position actuelle du commutateur s'affiche uniquement pendant le levage ou l'abaissement du mécanisme de levage. Lorsque le mécanisme de levage est à l'arrêt, les points de commutation apparaissent sur fond bleu.
- Variateur de fréquence du mécanisme de levage (‑1TA21) : indique l'état du variateur de fréquence du mécanisme de levage.
« Prêt » : le variateur de fréquence est opérationnel.
« En marche » : le variateur de fréquence est actif et le mécanisme d'entraînement tourne.
« Vitesse de consigne » : vitesse à laquelle le mécanisme d'entraînement doit tourner.
« Vitesse réelle » : vitesse à laquelle le mécanisme d'entraînement tourne.
En cas d'un double mécanisme de levage, un variateur de fréquence supplémentaire ‑2TA21 est affiché pour le deuxième tambour à câble.
Affichage de la charge : indique les résultats de mesure du système de mesure de charge :
« Capacité » : capacité maximale du mécanisme de levage
« Charge individuelle » : charge mesurée actuellement au niveau du mécanisme de levage
« Somme de la charge » : somme de la charge de tous les mécanismes de levage ou de tous les ponts
Compteur de surcharge : nombre de mouvements de levage avec surcharge. Le nombre est augmenté de 1 lorsque le mécanisme de levage lève une charge dépassant la capacité maximale du pont.
- Boutons : permettent d'activer des fonctions pour des travaux d'entretien :
« Mise hors service du dispositif de sécurité anti-surcharge » : voir « Contourner le limiteur de charge ».
« Changement du câble sur le tambour à câble » : voir « Remplacer le câble ».
Sélectionner les profils de mouvement
Pour les mouvements de tous les trois axes de mouvement du pont (translation du pont, translation du chariot de direction, levage/descente), différents profils de mouvement peuvent être sélectionnés. Ceci permet de définir le comportement de base du système.
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Afficher la sélection du profil de mouvement
Aperçu : navigation dans KranOS |
|---|
Utilisateur « SERVICE » 🡪 « Profil de mouvement » |
- Se connecter à KranOS en tant qu'utilisateur « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Sur l'écran d'accueil : dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Profil de mouvement ».
Sélectionner un profil de mouvement
Champs de sélection des profils de mouvement
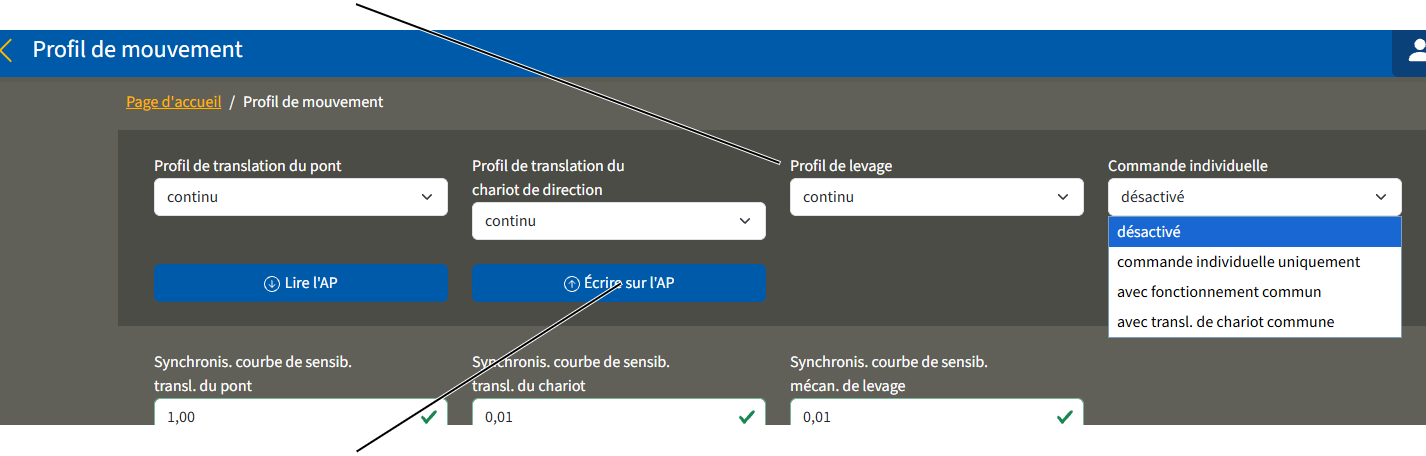
- La fenêtre « Profil de mouvement » s'affiche.
- Les réglages actuels sont affichés.
- Dans l'axe de mouvement du pont, sélectionner le profil de mouvement souhaité.
- Continu : à l'aide d'une touche à deux niveaux ou d'un combinateur, le mécanisme d'entraînement peut être accéléré au deuxième niveau jusqu'à une valeur maximale tant qu'on appuie sur le bouton-poussoir. Lorsque le bouton-poussoir ou le combinateur repasse au premier niveau, le mécanisme d'entraînement conserve la vitesse actuelle. Lorsque le bouton-poussoir ou le combinateur est relâché, la vitesse diminue.
- Deux niveaux : à l'aide d'une touche à deux niveaux ou d'un combinateur, le mécanisme d'entraînement peut être accéléré dans le premier niveau à une vitesse lente préréglée, et à une vitesse rapide préréglée dans le deuxième niveau.
- Valeur analogique linéaire : à l'aide d'un combinateur proportionnel, le mécanisme d'entraînement peut être accéléré et ralenti de manière continue. Plus le combinateur est actionné, plus la vitesse de mécanisme d'entraînement augmente. Le rapport entre le combinateur et le mécanisme d'entraînement est linéaire.
- Valeur analogique courbe en S : comme auparavant. Le rapport entre le combinateur et le mécanisme d'entraînement a la forme d'une courbe en S. Cela signifie que, dans la zone du point neutre du combinateur (mécanisme d'entraînement à l'arrêt), un mouvement relativement important du combinateur est nécessaire tandis qu'un léger mouvement suffit en butée supérieure ou inférieure. Cela permet de manœuvrer le pont de manière très précise, en particulier lors de mouvements lents.
- Cliquer sur le bouton « Écrire sur l'AP ».
Uniquement pour le fonctionnement en tandem
- Se connecter sur le pont partenaire et régler le même profil de mouvement dans la fenêtre « Profil de mouvement ».
Si un autre profil de mouvement est réglé sur le pont partenaire, le message d'erreur « F0026 : fonct. en tandem: profils de translation différents » apparaît lorsqu'on active le fonctionnement en tandem.
Régler la commande individuelle pour émetteur ABURemote
Uniquement avec « combinateur » ABURemote à commande individuelle
Dans le cas d'un émetteur ABURemote « Combinateur » à commande individuelle (émetteur avec trois combinateurs), il est possible de régler le mode de la commande individuelle dans KranOS. Voir également le manuel du produit ABURemote « Combinateur ».
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « CUSTOMER » (client) (niveau d'utilisateur [1]) ou « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Afficher la sélection du profil de mouvement
Aperçu : navigation dans KranOS |
|---|
Utilisateur « CUSTOMER » (client) ou « SERVICE » à « Profil de mouvement » |
- Se connecter à KranOS avec l'utilisateur « CUSTOMER » (client) (niveau d'utilisateur [1]) ou « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Sur l'écran d'accueil : dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Profil de mouvement ».
Régler la commande individuelle
Champ de sélection « Commande individuelle »
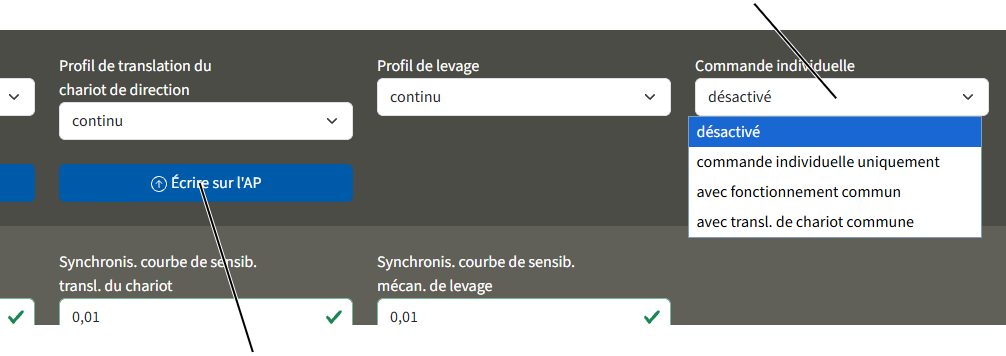
- La fenêtre « Profil de mouvement » s'affiche.
- Le réglage actuel apparaît.
- Dans le champ de sélection « Commande individuelle », sélectionner la valeur souhaitée.
- « Désactivé » : la commande individuelle est désactivée. Le combinateur central de l'émetteur ABURemote n'a aucune fonction.
- « Commande individuelle uniquement » : les chariots de direction peuvent être commandés indépendamment l'un de l'autre. L'un des deux combinateurs de l'émetteur commande le chariot de direction I, l'autre commande le chariot de direction II. L'interrupteur à bascule pour fonctionnement commun n'a aucune fonction.
- « Avec fonctionnement commun » : les chariots de direction peuvent être commandés indépendamment l'un de l'autre comme décrit ci-dessus. De plus, il est possible de passer au fonctionnement commun à l'aide de l'interrupteur à bascule de l'émetteur. Le combinateur de droite commande alors les deux chariots de direction en fonctionnement commun, le combinateur central n'a aucune fonction.
- « Avec transl. de chariot commune » : les chariots de direction peuvent être commandés indépendamment l'un de l'autre comme décrit ci-dessus. De plus, il est possible de passer à la translation de chariot commune à l'aide de l'interrupteur à bascule de l'émetteur. Le combinateur de droite commande alors la direction commune pour les deux chariots de direction. Les mécanismes de levage des deux chariots de direction sont toujours commandés indépendamment l'un de l'autre avec le combinateur central et le combinateur de droite.
- Cliquer sur le bouton « Écrire sur l'AP ».
Remarque :
Le réglage sur la commande individuelle rallonge les courses de freinage. Voir le manuel du produit « Radiocommande ABUS ABURemote Joystick ».
Contourner temporairement les fins de course translation et fins de course levage
Il est possible de contourner temporairement, par ex. en cas de réparations, tous les fins de course translation et fins de course levage (à l'exception du fin de course levage de secours).
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Afficher la fenêtre du profil de mouvement
Aperçu : navigation dans KranOS |
|---|
Utilisateur « SERVICE » 🡪 « Profil de mouvement » |
- Se connecter à KranOS en tant qu'utilisateur « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Sur l'écran d'accueil : dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Profil de mouvement ».
Contourner les fins de course translation et fins de course levage
Interrupteur « Contourner les fins de course translation et fins de course levage »
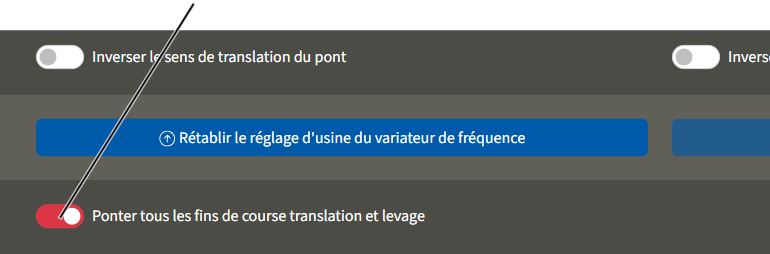
- La fenêtre « Profil de mouvement » s'affiche.
- Cliquer sur l'interrupteur « Contourner les fins de course translation et fins de course levage »
- L'interrupteur apparaît sur fond rouge.
- Tous les fins de course translation (fins de course de tous les chariots de direction et fins de course du pont sous forme d'interrupteurs à levier en croix, de capteurs de distance, de cellules photoélectriques à réflexion comme arrêt progressif et coupure totale) ainsi que la commande de profil du bâtiment sont contournés.
- Le pont, le chariot de direction et le mécanisme de levage peuvent se déplacer à vitesse lente.
- Le message F0064 « Fins course transl et fins course lev. sont ts contourn. » est affiché.
- Le pontage reste activé jusqu'à ce qu'on le désactive à l'aide du bouton « Ponter tous les fins de course translation et levage ».
- Le pontage reste activé même lorsque le pont est désactivé et à nouveau activé.
Inverser le sens de marche du pont et du chariot de direction
Dans certains cas, il peut s'avérer nécessaire d'inverser le sens de marche du pont ou du chariot de direction. Cela peut par exemple être nécessaire si le pont a été monté d'une autre manière que celle indiquée dans la documentation technique.
Toutes les données concernant le sens de translation sont inversées. Cela concerne par exemple les boutons de l'émetteur de la radiocommande, tous les affichages dans KranOS, les limiteurs de mouvement évalués tels que interrupteurs à levier en croix et capteurs de distance, tous les messages d'erreur concernant le sens de translation, etc.
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Afficher la fenêtre du profil de mouvement
Aperçu : navigation dans KranOS |
|---|
Utilisateur « SERVICE » 🡪 « Profil de mouvement » |
- Se connecter à KranOS en tant qu'utilisateur « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Sur l'écran d'accueil : dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Profil de mouvement ».
Inverser le sens de marche du pont et du chariot de direction
Interrupteur « Inverser le sens de translation du pont »Interrupteur « Inverser le sens de translation du chariot »
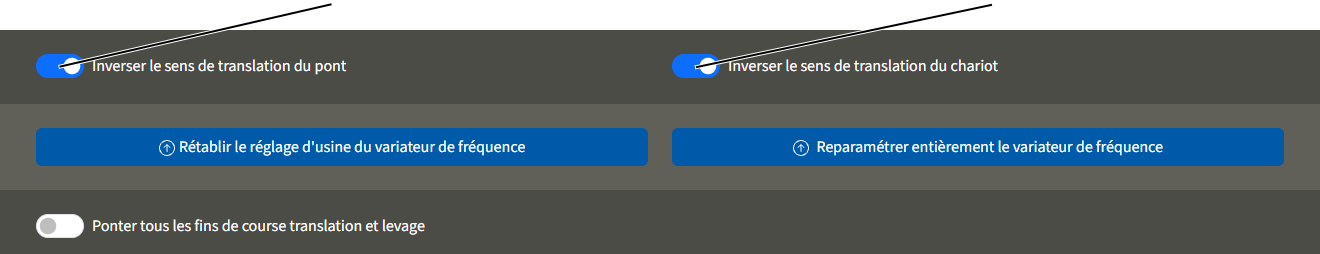
- La fenêtre « Profil de mouvement » s'affiche.
- Cliquer sur l'interrupteur « Inverser le sens de translation du pont » ou « Inverser le sens de translation du chariot ».
- L'interrupteur apparaît sur fond bleu.
- Toutes les données concernant le sens de translation du pont ou du chariot de direction sont inversées.
- Le remplacement du sens de marche est permanent et persiste même lorsque le pont est désactivé et à nouveau activé.
Régler la synchronisation
La commande de marche synchronisée pour la translation du pont, la translation du chariot de direction et le levage/la descente est réglée en usine et adaptée à la plupart des situations.
Il est possible, si nécessaire, d'adapter l'écart maximal de synchronisation et la courbe de sensibilité à l'environnement dans le hangar.
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Afficher les réglages de synchronisation
Aperçu : navigation dans KranOS |
|---|
Utilisateur « SERVICE » 🡪 « Profil de mouvement » |
- Se connecter à KranOS en tant qu'utilisateur « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Sur l'écran d'accueil : dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Profil de mouvement ».
Régler la synchronisation
« Synchronis. courbe de sensib. transl. du pont » et « Synchronis. courbe de sensib. transl. du chariot »
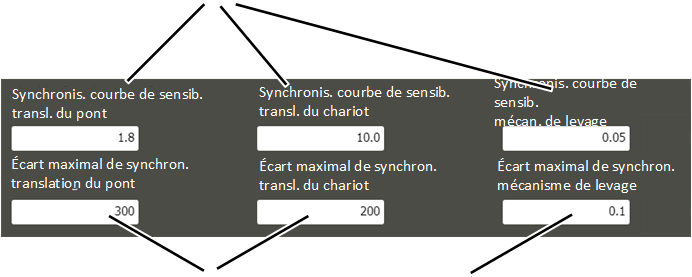
- La fenêtre « Profil de mouvement » s'affiche.
- Les réglages actuels de la synchronisation sont affichés.
- Adapter la courbe de sensibilité pour translation du pont, translation du chariot de direction et levage/descente à l'environnement dans le hangar avec modération et par petites étapes et tester chaque adaptation en faisant des essais.
La courbe de sensibilité peut être réglée entre « 0.01 » et « 10.0 ». La valeur la plus faible (facteur 0,01) correspond à un comportement de régulation peu sensible. Plus ce facteur est élevé, plus la sensibilité du comportement de régulation augmente.
- Adapter l'écart maximal de synchronisation en millimètres à l'environnement dans le hangar avec modération et par petites étapes et tester chaque adaptation en faisant des essais.
L'écart maximal de synchronisation est la distance maximale du pont, du chariot de direction ou du crochet de levage en fonctionnement commun ou en fonctionnement en tandem.
- Cliquer sur le bouton « Écrire sur l'AP ».
Redémarrer le pont
Uniquement avec fonction de redémarrage du pont
La fonction « Redémarrer le pont » sert à redémarrer le pont par coupure de l'alimentation en tension de service.
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Afficher la page de diagnostic de l'automate programmable
Aperçu : navigation dans KranOS |
|---|
Utilisateur « SERVICE » à « Diagnostic AP » |
- Se connecter à KranOS en tant qu'utilisateur « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Sur l'écran d'accueil : dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Diagnostic AP ».
Redémarrer le pont
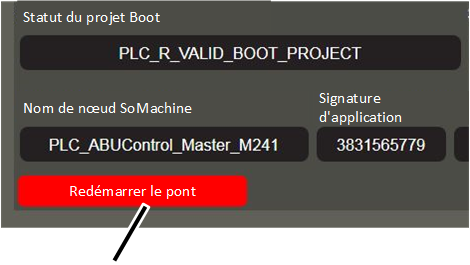
- La fenêtre « Diagnostic AP » s'affiche.
- Cliquer sur le bouton « Redémarrer le pont ».
- La tension de service est brièvement interrompue, puis remise en marche.
- La commande redémarre.
Régler les points de commutation dépendant de la charge
Des fonctions supplémentaires peuvent être activées sur le pont à l'aide de points de commutation dépendant de la charge. Pour cela, on peut utiliser des sorties de la commande qui interviennent dès que le pont soulève une charge supérieure à une charge déterminée.
Jusqu'à deux points de commutation dépendant de la charge sont disponibles pour le pont (somme de la charge) et pour chaque mécanisme de levage. La planification et le raccordement électrique des sorties ont lieu en fonction du contrat concerné. Le réglage des charges est effectué dans KranOS pour chaque point de commutation.
Deux applications exemplaires de cette fonction seraient notamment des lampes témoins (en dessous, par ex., de 85 % de la capacité maximale, une lampe témoin verte s'allume) ou la commande d'un grappin (à partir de 10 % de la capacité maximale, le grappin ne doit plus être ouvert).
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Accéder au réglage pour point de commutation dépendant de la charge
Aperçu : navigation dans KranOS |
|---|
Utilisateur « SERVICE » à « Point de commutation dépendant de la charge » |
Dans la fenêtre apparaissent uniquement les mécanismes de levage qui sont réellement disponibles sur le pont. |
- Se connecter à KranOS en tant qu'utilisateur « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Sur l'écran d'accueil : dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Point de commutation dépendant de la charge ».
Réglage des points de commutation
Points de commutation dépendant de la charge pour pontPoints de commutation dépendant de la charge pour mécanisme de levage 1
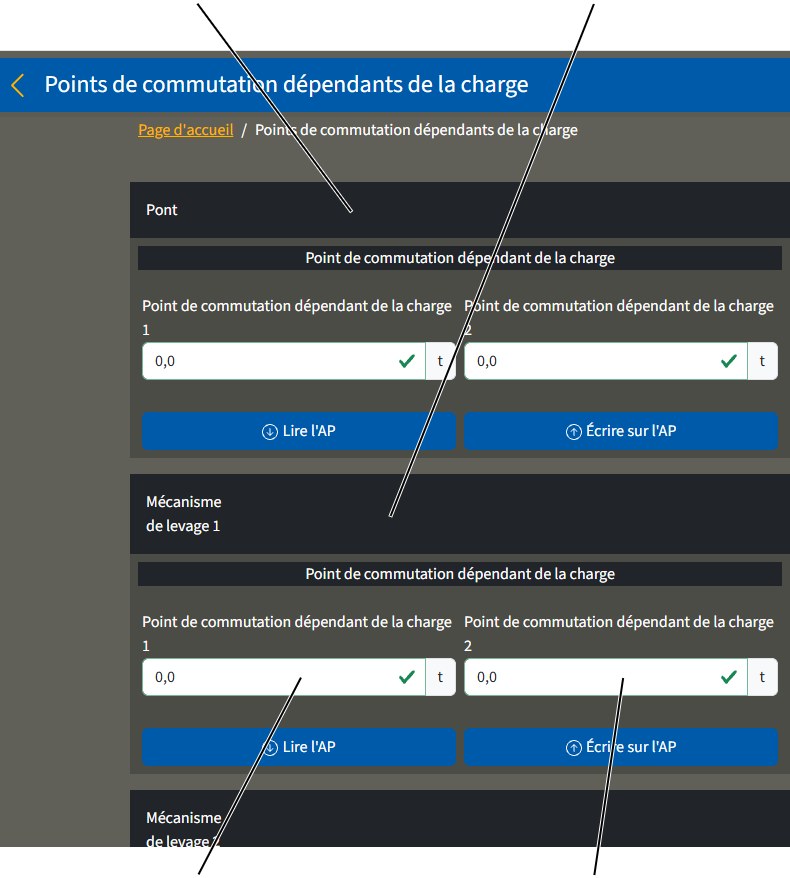
- La fenêtre « Points de commutation dépendants de la charge » apparaît.
- Les réglages actuels sont affichés.
- Entrer la charge à partir de laquelle la sortie correspondante doit être activée.
- La charge peut être entrée séparément pour le pont (somme de la charge des deux mécanismes de levage) et pour le ou les différents mécanismes de levage.
- Jusqu'à deux points de commutation sont disponibles qui peuvent s'activer pour différentes charges.
- La fonction supplémentaire des points de commutation dépendant de la charge et le raccordement électrique figurent sur le schéma de circuit électrique.
- Cliquer sur le bouton « Écrire sur l'AP ».
Le fonctionnement des points de commutation dépendant de la charge est surveillé par l'automate programmable. Pour cela, chaque sortie de chaque point de commutation dépendant de la charge dispose d'une entrée supplémentaire. Dès qu'une sortie est activée, un signal doit apparaître sur l'entrée correspondante. Si ce signal n'apparaît pas, un message d'erreur s'affiche. Le raccordement électrique a lieu en fonction du contrat concerné et est indiqué dans le schéma de circuit électrique.
Régler le dispositif anti-mou de câble
Lors de la dépose de la charge ou du moufle inférieur, le dispositif anti-mou de câble empêche que le câble soit encore plus déroulé. Pour cela, la descente est interrompue lorsque la charge mesurée sur le crochet de levage est inférieure à la valeur réglée. Sans dispositif anti-mou de câble, le câble pourrait se dérouler encore davantage du tambour à câble ; dans ce cas, le câble pendrait librement et risquerait de s'accrocher et, au prochain enroulement sur le tambour à câble, il n'aurait peut-être pas la position et la prétension correctes.
Pour la charge mesurée sur le crochet de levage, il est possible de tenir compte d'un équipement d'accrochage de la charge (ex. : traverse) de manière à ce que la charge de cet équipement soit déduite de la charge mesurée. La charge minimale peut être réglée dans KranOS. En revanche, si l'affichage de la charge est placé sur zéro avec la fonction « Tare », cela n'est pas pris en compte pour le dispositif anti-mou de câble.
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Régler le dispositif anti-mou de câble
Aperçu : navigation dans KranOS |
|---|
Utilisateur « SERVICE » à « Point de commutation dépendant de la charge » |
- Se connecter à KranOS en tant qu'utilisateur « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Sur l'écran d'accueil : dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Point de commutation dépendant de la charge ».
Régler le dispositif anti-mou de câble
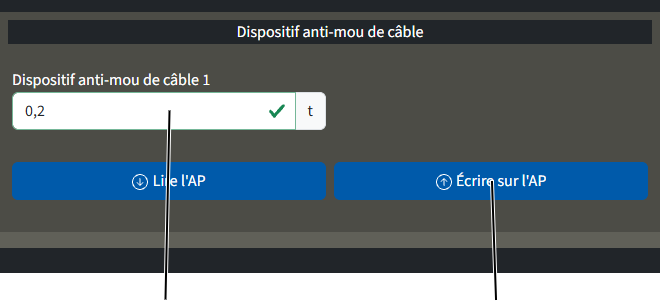
- La fenêtre « Points de commutation dépendants de la charge » apparaît.
- Les réglages actuels sont affichés.
- Entrer la charge minimale à partir de laquelle la descente doit être interrompue.
Ici, on peut entrer par exemple le poids d'un équipement d'accrochage de la charge.
- Cliquer sur le bouton « Écrire sur l'AP ».
Régler les paramètres étendus des profils de translation (profil de translation du pont, profil de translation du chariot de direction)
Les profils de translation des axes de déplacement (profil de translation du pont, profil de translation du chariot de direction) peuvent être adaptés aux habitudes de l'exploitant en matière de comportement d'accélération et de freinage et en matière de vitesses maximale et minimale.
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Afficher les paramètres du profil de translation
Aperçu : navigation dans KranOS |
|---|
Utilisateur « SERVICE »’ 🡪 « Translation du pont » 🡪 « Paramètres du profil de translation du pont » |
Utilisateur « SERVICE » 🡪 « Translation de chariot » 🡪 « Paramètres du profil de translation du chariot de direction » |
- Se connecter à KranOS en tant qu'utilisateur « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Dans le menu principal, sélectionner l'axe de mouvement du pont souhaité (par exemple Translation du pont).
- La fenêtre de l'axe de mouvement du pont souhaité apparaît.
- Dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Paramètres du profil de translation du pont » (ou « Paramètres du profil de translation du chariot de direction »).
Régler les paramètres du profil de translation
- La fenêtre « Paramètres » de l'axe de mouvement du pont correspondant apparaît.
- Les valeurs actuelles sont affichées.
- Régler les valeurs souhaitées.
VitesseTemps d'accélération et temps de freinage
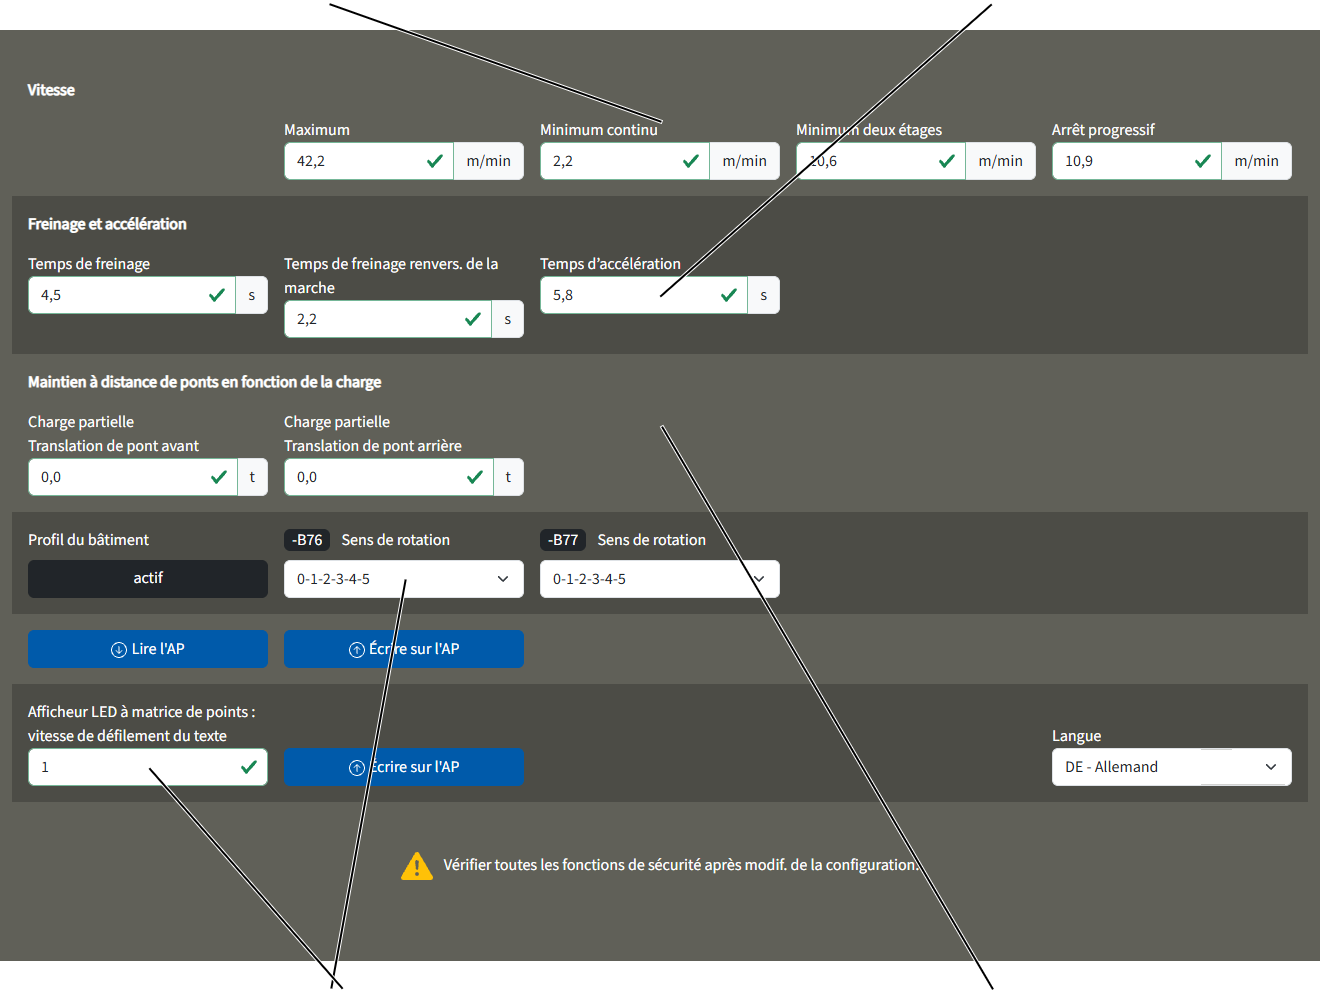
Section « Vitesse » :
Cette section concerne la vitesse de déplacement maximale et minimale du pont (ou du chariot de direction) en corrélation avec les différents profils de mouvement.
Si cette valeur est faible, le pont (ou le chariot) se déplace plus lentement ; si elle est élevée, il se déplace plus rapidement.
Les profils de mouvement peuvent être sélectionnés à la page « Profil de mouvement ». Voir « Sélectionner les profils de mouvement ».
- « Maximum » : vitesse de déplacement maximale du pont (ou du chariot de direction).
Profil de mouvement continu : le pont (ou le chariot de direction) accélère pour atteindre cette vitesse de déplacement si le bouton-poussoir est appuyé et maintenu au deuxième niveau.
Profil de mouvement à deux niveau : le pont (le chariot) accélère pour atteindre cette vitesse de déplacement si le bouton-poussoir est appuyé et maintenu au deuxième niveau.
- « Minimum continu » : il s'agit de la vitesse de déplacement la plus lente que le pont (ou le chariot de direction) peut adopter avec profil de translation continu.
Lorsque le bouton-poussoir est pressé et maintenu au premier niveau, le pont (le chariot de direction) accélère pour atteindre cette vitesse de déplacement.
- « Minimum deux étages » : il s'agit de la vitesse de déplacement la plus lente que le pont (ou le chariot de direction) peut adopter avec profil de translation continu.
Lorsque le bouton-poussoir est pressé et maintenu au premier niveau, le pont (ou le chariot de direction) accélère pour atteindre cette vitesse de déplacement.
- « Arrêt progressif » : le pont (ou le chariot de direction) freine pour atteindre cette vitesse de déplacement lorsque le fin de course translation d'arrêt progressif est actionné.
Section « Freinage et accélération » :
Cette section concerne le temps de freinage et le temps d’accélération du pont (ou du chariot de direction) en corrélation avec les différents profils de mouvement.
Si cette valeur est faible, le motoréducteur freine ou accélère plus vite ; si elle est élevée, il freine ou accélère plus lentement.
Les profils de mouvement peuvent être réglés à la page « Profil de mouvement ». Voir « Sélectionner les profils de mouvement ».
- « Temps de freinage » : temps durant lequel le motoréducteur ralentit sa vitesse de déplacement.
La durée entrée concerne toujours le freinage complet allant de la vitesse de déplacement maximale (selon la plaque signalétique) jusqu'à l'arrêt.
Le motoréducteur freine avec cette valeur lorsque le bouton-poussoir est relâché à partir du premier ou du deuxième étage.
- « Temps de freinage renvers. de la marche » : temps durant lequel le motoréducteur ralentit sa vitesse de déplacement lors du renversement de la marche.
La durée entrée concerne toujours le freinage complet allant de la vitesse de déplacement maximale (selon la plaque signalétique) jusqu'à l'arrêt.
Le motoréducteur freine avec cette valeur lorsque le bouton-poussoir est relâché à partir du premier ou du deuxième étage et que le bouton-poussoir du sens opposé est immédiatement pressé et maintenu.
- « Temps d'accélération » : temps durant lequel le motoréducteur accélère jusqu'à atteindre la vitesse de déplacement.
La durée entrée concerne toujours l'accélération complète allant de l'arrêt jusqu'à la vitesse de déplacement maximale selon la plaque signalétique.
Le motoréducteur accélère avec cette valeur si le bouton-poussoir est pressé au premier niveau à l'arrêt du motoréducteur ou s'il est pressé et maintenu au deuxième niveau.
Autres sections :
- Uniquement avec profil de translation du pont : « Charge partielle Translation de pont avant » et « Charge partielle Translation de pont arrière » : charge à partir de laquelle le maintien à distance de ponts en fonction de la charge doit être activé. Voir « Afficher l'état des axes de mouvement du pont ». La charge peut être réglée individuellement pour les deux sens de marche.
En cas d'un maintien à distance de ponts général (non dépendant de la charge), la valeur saisie ici n'a pas d'importance.
- « Profil du bâtiment » : indique si un profil du bâtiment est disponible pour le pont.
- « Afficheur LED à matrice de points : vitesse de défilement du texte » : vitesse à laquelle les caractères défilent sur l'afficheur LED à matrice de points. Si cette valeur est faible, les caractères défilent plus vite ; si elle est élevée, ils défilent plus lentement.
La vitesse de texte actuelle est enregistrée directement dans l'afficheur LED à matrice de points et non pas dans l'automate programmable. C'est pourquoi il est nécessaire de cliquer séparément sur le bouton « Écrire sur l'AP » à côté du champ de saisie. De plus, la valeur actuelle enregistrée dans l'afficheur LED à matrice de points ne s'affiche pas ici.
La langue définie pour l'affichage LED à matrice de points peut être sélectionnée à l'aide du menu déroulant « Langue ».
- « Sens de rotation » pour –B76 et –B77 (pour la translation du pont) ou ‑B56 et ‑B57 (pour la translation du chariot de direction) : sens de rotation des deux interrupteurs à levier en croix utilisés pour la commande de profil du bâtiment. Les chiffres 0 à 5 indiquent les états d'enclenchement des interrupteurs à levier en croix. Ils sont indiqués par une petite flèche au niveau de l'interrupteur à levier en croix.
Si l'interrupteur à levier en croix est monté dans le sens correct, (montage selon le plan d'implantation, boîtier en bas, croix de fin de course en haut), l'interrupteur traverse les états d'enclenchement par ordre décroissant (5‑4‑3‑2‑1‑0) lorsque le pont se déplace en marche avant ou lorsque le chariot de direction se déplace vers la droite.
Si l'interrupteur à levier en croix est monté la tête la première, (montage selon le plan d'implantation, boîtier en haut, croix de fin de course en bas), l'interrupteur traverse les états d'enclenchement par ordre croissant (0‑1‑2‑3‑4‑5) lorsque le pont se déplace en marche avant ou lorsque le chariot de direction se déplace vers la droite.
Régler les paramètres étendus du profil de levage
Le profil de levage peut être adapté aux habitudes de l'exploitant en matière de temps d'accélération et temps de freinage ainsi qu'en matière de vitesses maximale et minimale.
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Afficher les paramètres du profil de levage
Aperçu : navigation dans KranOS |
|---|
Utilisateur « SERVICE » 🡪 « Mécanisme de levage » 🡪 « Paramètres du profil de levage » |
- Se connecter à KranOS en tant qu'utilisateur « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Dans le menu principal, sélectionner le mécanisme de levage souhaité (par exemple le mécanisme de levage 1).
- La fenêtre du mécanisme de levage souhaité apparaît.
- Dans le menu « Réglages » (trois barres horizontales), cliquer sur « Paramètres du profil de levage ».
Régler les paramètres du profil de levage
- La fenêtre « Paramètres » de l'axe de mouvement du pont correspondant apparaît.
- Les valeurs actuelles sont affichées.
- Régler les valeurs souhaitées.
Section « Vitesse »
Section « Freinage et accélération »Sections « Micro-vitesse » et « Freinage et accélération à
micro-vitesse »
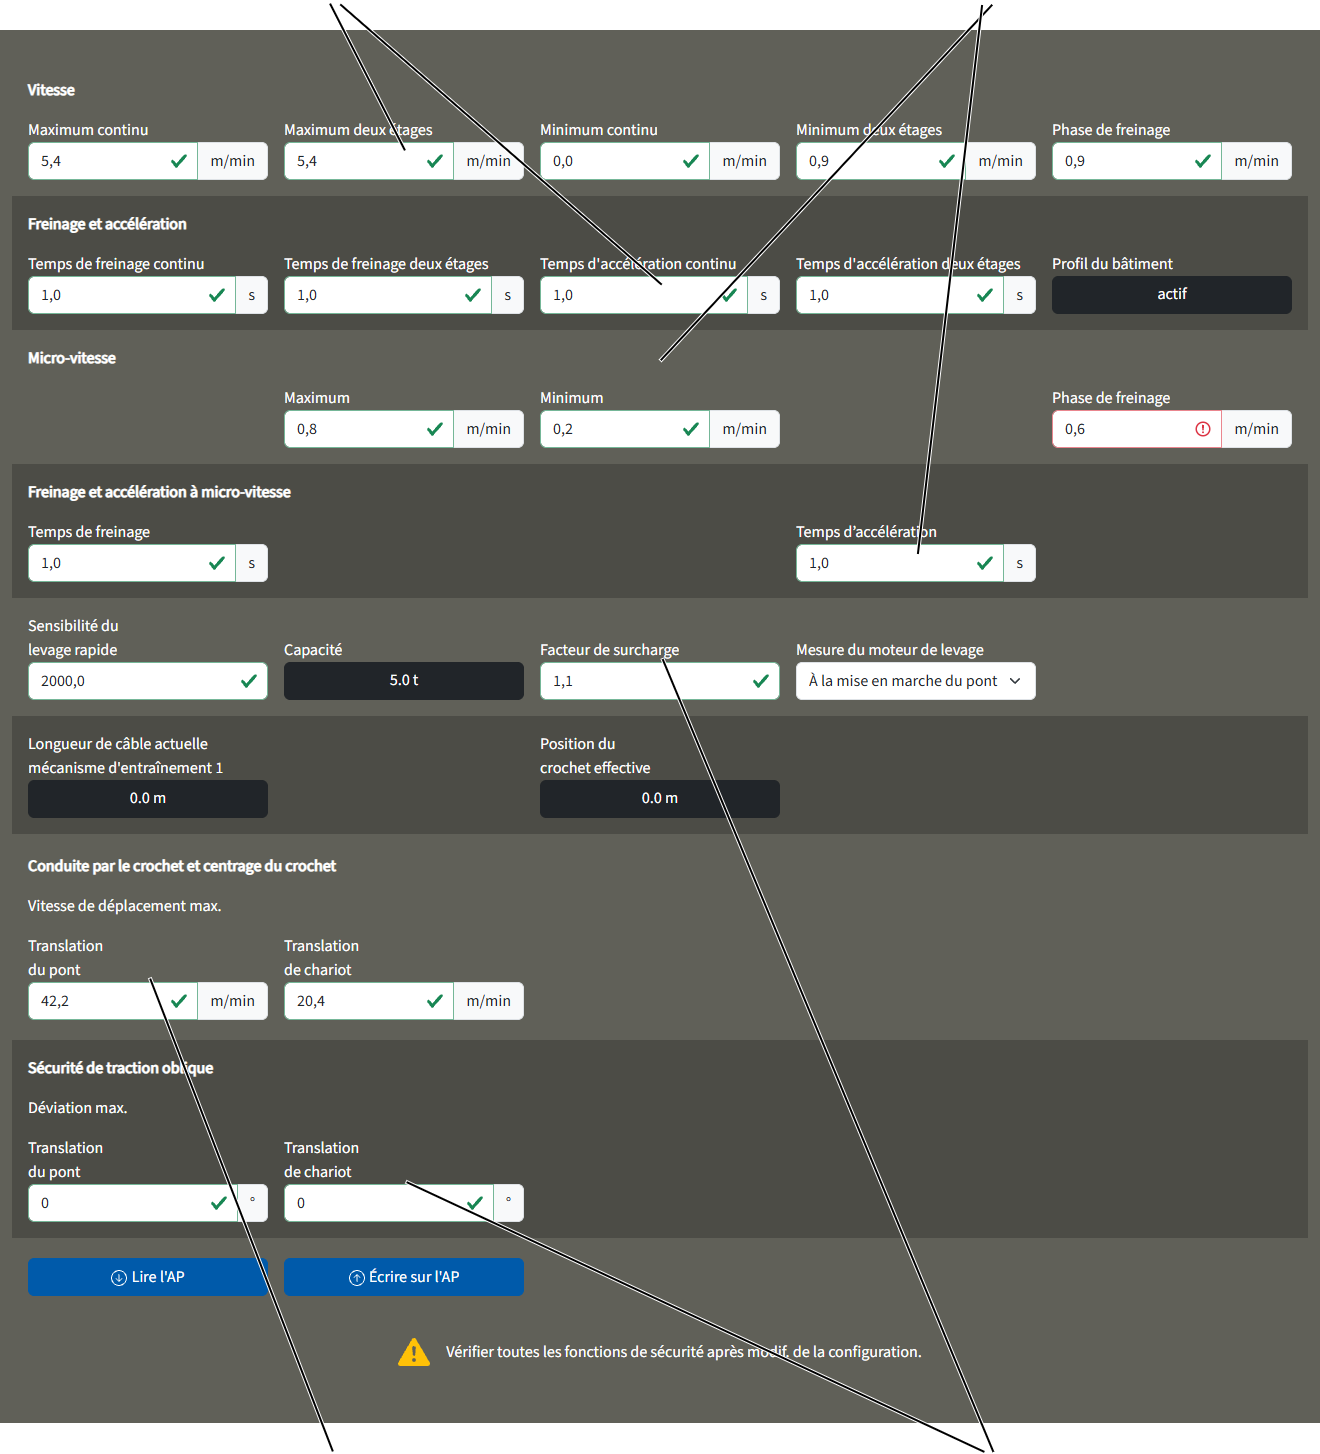
Section « Sécurité de traction oblique »
Section « Vitesse » :
Cette section concerne la vitesse de levage maximale et minimale du mécanisme de levage en corrélation avec les différents profils de mouvement.
Si cette valeur est faible, le mécanisme de levage monte/descend plus lentement ; si elle est élevée, il monte/descend plus rapidement.
Les profils de mouvement peuvent être sélectionnés à la page « Profil de mouvement ». Voir « Sélectionner les profils de mouvement ».
- « Maximum continu » : vitesse de levage maximale avec profil de mouvement continu.
Le mécanisme de levage accélère au maximum à cette vitesse de levage si le bouton-poussoir est pressé et maintenu au deuxième niveau.
À double vitesse de levage (option) : si le mécanisme de levage peut monter et descendre à double vitesse de levage, la valeur placée dans ce champ de saisie s'applique à la vitesse de levage supplémentaire maximale possible (plus de 100 % de la vitesse de levage selon la plaque signalétique). La vitesse de levage est indiquée sur la plaque signalétique du moteur de levage et dans les caractéristiques techniques et peut donc ici être doublée. La vitesse de levage supplémentaire maximale réellement possible (plus de 100 %) dépend de la charge suspendue et est automatiquement réduite en fonction de la charge suspendue.
- « Maximum deux étages » : vitesse de levage maximale avec profil de mouvement à deux étages.
Le mécanisme de levage accélère à cette vitesse de levage si le bouton-poussoir est pressé et maintenu au deuxième niveau.
À double vitesse de levage (option) : si le mécanisme de levage peut monter et descendre à double vitesse de levage, la valeur placée dans ce champ de saisie s'applique à la vitesse de levage supplémentaire maximale possible (plus de 100 % de la vitesse de levage selon la plaque signalétique). La vitesse de levage est indiquée sur la plaque signalétique du moteur de levage et dans les caractéristiques techniques et peut donc ici être doublée. La vitesse de levage supplémentaire maximale réellement possible (plus de 100 %) dépend de la charge suspendue et est automatiquement réduite en fonction de la charge suspendue.
- « Minimum continu » : vitesse de levage la plus lente avec profil de mouvement continu.
Le mécanisme de levage accélère à cette vitesse de levage si le bouton-poussoir est pressé et maintenu au premier niveau.
- « Minimum deux étages » : vitesse de levage la plus lente avec profil de mouvement à deux étages.
Le mécanisme de levage accélère à cette vitesse de levage si le bouton-poussoir est pressé et maintenu au premier niveau.
- « Phase de freinage » : le mécanisme de levage ralentit à cette vitesse de levage durant la phase de freinage, immédiatement avant l'engagement du fin de course de levage.
Section « Freinage et accélération » :
Cette section concerne le temps de freinage et le temps d’accélération du mécanisme de levage en corrélation avec les différents profils de mouvement.
Si cette valeur est faible, le motoréducteur du dispositif de levage freine ou accélère plus vite ; si elle est élevée, il freine ou accélère plus lentement.
Les profils de mouvement peuvent être sélectionnés à la page « Profil de mouvement ». Voir « Sélectionner les profils de mouvement ».
- « Temps de freinage continu » : temps pendant lequel le motoréducteur du dispositif de levage freine avec profil de mouvement continu.
La durée entrée concerne toujours le freinage complet allant de la vitesse de levage maximale (selon la plaque signalétique) jusqu'à l'arrêt.
Avec cette valeur, le mécanisme de levage freine, lorsque le bouton-poussoir est relâché à partir du premier ou du deuxième étage, jusqu'à ce que le bouton-poussoir soit replacé au premier étage.
À double vitesse de levage (option) : la valeur indiquée se réfère à la vitesse de levage indiquée sur la plaque signalétique. À double vitesse de levage, le temps de freinage est donc également doublé, en fonction de la charge, pendant le fonctionnement réel du pont.
- « Temps de freinage deux étages » : temps pendant lequel le motoréducteur du dispositif de levage freine avec profil de mouvement à deux étages.
La durée entrée concerne toujours le freinage complet allant de la vitesse de levage maximale (selon la plaque signalétique) jusqu'à l'arrêt.
Le mécanisme de levage freine avec cette valeur lorsque le bouton-poussoir est relâché à partir du premier ou du deuxième étage.
À double vitesse de levage (option) : la valeur indiquée se réfère à la vitesse de levage indiquée sur la plaque signalétique. À double vitesse de levage, le temps de freinage est donc également doublé, en fonction de la charge, pendant le fonctionnement réel du pont.
Une très faible valeur permet un comportement de freinage très spontané, rappelant le comportement de freinage d'un mécanisme de levage à commande par contacteurs également dans le cas de mécanismes de levage à variateur de fréquence.
- « Temps d'accélération continu » : temps pendant lequel le motoréducteur du dispositif de levage accélère avec profil de mouvement continu.
La durée entrée concerne toujours l'accélération complète allant de l'arrêt jusqu'à la vitesse de levage maximale selon la plaque signalétique.
Le mécanisme de levage accélère avec cette valeur si le bouton-poussoir est pressé au premier niveau à l'arrêt du mécanisme de levage ou s'il est pressé et maintenu au deuxième niveau.
À double vitesse de levage (option) : la valeur indiquée se réfère à la vitesse de levage indiquée sur la plaque signalétique. À double vitesse de levage, le temps d’accélération est donc également doublé, en fonction de la charge, pendant le fonctionnement réel du pont.
- « Temps d'accélération deux étages » : temps pendant lequel le motoréducteur du dispositif de levage accélère avec profil de mouvement à deux étages.
La durée entrée concerne toujours l'accélération complète allant de l'arrêt jusqu'à la vitesse de levage maximale selon la plaque signalétique.
Le mécanisme de levage accélère avec cette valeur si le bouton-poussoir est pressé au premier niveau à l'arrêt du mécanisme de levage ou s'il est pressé et maintenu au deuxième niveau.
À double vitesse de levage (option) : la valeur indiquée se réfère à la vitesse de levage indiquée sur la plaque signalétique. À double vitesse de levage, le temps de freinage est donc également doublé, en fonction de la charge, pendant le fonctionnement réel du pont.
Une très faible valeur permet un comportement d'accélération très spontané, rappelant le comportement d'accélération d'un mécanisme de levage à commande par contacteurs également dans le cas de mécanismes de levage à variateur de fréquence.
Sections « Micro-vitesse » et « Freinage et accélération à micro-vitesse »
Ces sections concernent la vitesse de levage minimale et maximale du mécanisme de levage ainsi que le temps de freinage et le temps d’accélération en corrélation avec la fonction micro-vitesse.
L'option micro-vitesse permet de commuter le mécanisme de levage sur une vitesse de levage particulièrement lente. Ceci permet un positionnement extrêmement précis de la charge.
Les réglages de cette section concernent la technologie réellement utilisée sur le pont, à savoir aussi bien la micro-vitesse avec motoréducteur du dispositif de levage à commutation de polarité que les motoréducteurs du dispositif de levage sans commutation de polarité.
Dans le cas des motoréducteurs du dispositif de levage non commutables à un seul bobinage (par exemple GM7000.2), la vitesse du moteur de levage est surveillée par le variateur de fréquence à partir d'un codeur séparé, ce qui permet d'obtenir le couple maximal même à des vitesses de levage très faibles. La charge peut ainsi être maintenue à l'arrêt même sans frein.
Les réglages de cette section concernent la technologie réellement utilisée sur le pont, à savoir aussi bien la micro-vitesse avec motoréducteur du dispositif de levage à commutation de polarité que les motoréducteurs du dispositif de levage sans commutation de polarité.
La micro-vitesse peut être activée ou désactivée à l'aide de la boîte à boutons.
Les valeurs entrées dans ces sections (temps de freinage, vitesse maximum, vitesse minimum, temps d’accélération, vitesse phase de freinage) s'appliquent lorsque la micro-vitesse est activée sur l'émetteur ou sur la boîte à boutons.
La signification des valeurs est la même que dans les sections « Vitesse » et « Freinage et accélération ».
Autres sections :
- « Sensibilité de levage rapide » : sensibilité avec laquelle l'arrachement d'une charge est déterminé. Le chiffre indiqué est une valeur seuil dépendante du temps et de la charge mesurée. Plus ce chiffre est petit, plus ABUControl réagit sensiblement à un levage rapide. La mesure du levage rapide s'effectue exclusivement 50 ms après l'actionnement du bouton-poussoir de levage. Si un levage rapide est enregistré, le mécanisme de levage freine à la vitesse de levage lente, conserve la vitesse de levage lente pendant 2 secondes et accélère à nouveau lorsque le bouton-poussoir est maintenu au niveau 2.
- « Capacité » : capacité maximale du mécanisme de levage.
- « Facteur de surcharge » : facteur (multiple) de la capacité maximale à laquelle le limiteur de charge est activé.
- « Mesure du moteur de levage » : on règle ici si le moteur de levage doit être mesuré électriquement ou non à la mise en marche du pont. Lors de cette mesure, certaines valeurs électriques du moteur de levage sont contrôlées avec un courant d'essai, comparées avec les résultats de mesure du premier démarrage du pont lors de la mise en service et le variateur de fréquence est réglé en conséquence. Ainsi, le variateur de fréquence peut tenir compte de l'état thermique du moteur de levage pendant le fonctionnement. Normalement, la mesure est active à la mise en marche du pont. Dans le cas de variateurs de fréquence plus anciens (ATV32), il peut s'avérer nécessaire de désactiver la mesure et de paramétrer à nouveau le variateur de fréquence.
- « Longueur de câble actuelle mécanisme d'entraînement 1 » : longueur du câble complet qui est actuellement déroulé du tambour à câble jusqu'au point fixe.
Double mécanisme de levage : de plus, la valeur « Longueur de câble actuelle mécanisme d'entraînement 2 » est affichée. La valeur affichée est alors la longueur du câble qui est actuellement déroulé du tambour à câble jusqu'à la poulie de compensation (poulie de renvoi centrale, en haut sur le treuil à câble ou sur le moufle inférieur).
- « Position du crochet effective » : position du crochet (distance entre le centre du tambour à câble et le centre de la poulie de renvoi du moufle inférieur) basée sur la longueur du câble. Le mouflage et, dans le cas d'un double mécanisme de levage, les deux tambours à câble sont pris en compte.
Uniquement pour mécanisme de levage avec commande par contacteurs
Les sections « Vitesse », « Freinage et accélération », « Micro-vitesse », « Freinage et accélération à micro-vitesse » ainsi que le champ de sélection « Mesure du moteur de levage » sont affichées dans KranOS, mais les valeurs saisies ne sont pas évaluées.
Dans un mécanisme de levage à commande par contacteurs, les bobinages lent et rapide du moteur de levage sont commutés par des contacteurs. Vitesse, temps de freinage et temps d’accélération sont déterminés par les propriétés physiques du moteur de levage et ne sont pas réglés par un variateur de fréquence.
Section « Conduite par le crochet et centrage du crochet » :
- « Vitesse de déplacement max. » : cette option permet de définir la vitesse maximale de déplacement de la translation de pont et de la translation du chariot avec le guidage de crochet et le centrage de crochet actifs.
Section « Sécurité de traction oblique » :
- « Déviation max. » : cette option permet de définir l'ampleur de la déviation maximale (en degrés) du câble lors de la translation du pont et de la translation du chariot. Si cette valeur est dépassée, le pont complet s'arrête ou seulement le mouvement de levage.
La sécurité de traction oblique est seulement disponible si le pont est équipé d'un clinomètre et si l'étalonnage est terminé (voir « Calibrer le clinomètre »).
Activer et désactiver le contrôle de balancement de la charge
Pour que le contrôle de balancement de la charge fonctionne correctement, la longueur des accessoires d'accrochage de charge doit être bien réglée.
L'activation et la désactivation du contrôle de balancement de la charge ainsi que son réglage peuvent être effectués rapidement et en tout confort à l'aide de l'émetteur ABURemote. Voir le manuel du produit « ABURemote ».
À la place, on peut également activer et désactiver le contrôle de balancement de la charge dans KranOS et l'y régler. Si le contrôle de balancement de la charge a été activé dans KranOS, il doit également y être désactivé. Le réglage dans KranOS est indépendant de l'émetteur ABURemote et n'y est pas affiché.
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Afficher le contrôle de balancement de la charge
Aperçu : navigation dans KranOS |
|---|
Utilisateur « SERVICE » 🡪 « Mécanisme de levage » 🡪 « Paramètres du profil de levage » 🡪 « Paramètre de contrôle de balancement de la charge » |
- Se connecter à KranOS en tant qu'utilisateur « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Dans le menu principal, sélectionner le mécanisme de levage souhaité (par exemple le mécanisme de levage 1).
- La fenêtre du mécanisme de levage souhaité apparaît.
- Dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Paramètres du profil de levage ».
- La fenêtre « Paramètres du profil de levage » s'affiche.
- Dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Paramètre de contrôle de balancement de la charge ».
Régler et activer le contrôle de balancement de la charge
Champ de saisie « Accessoires d'accrochage de charge »
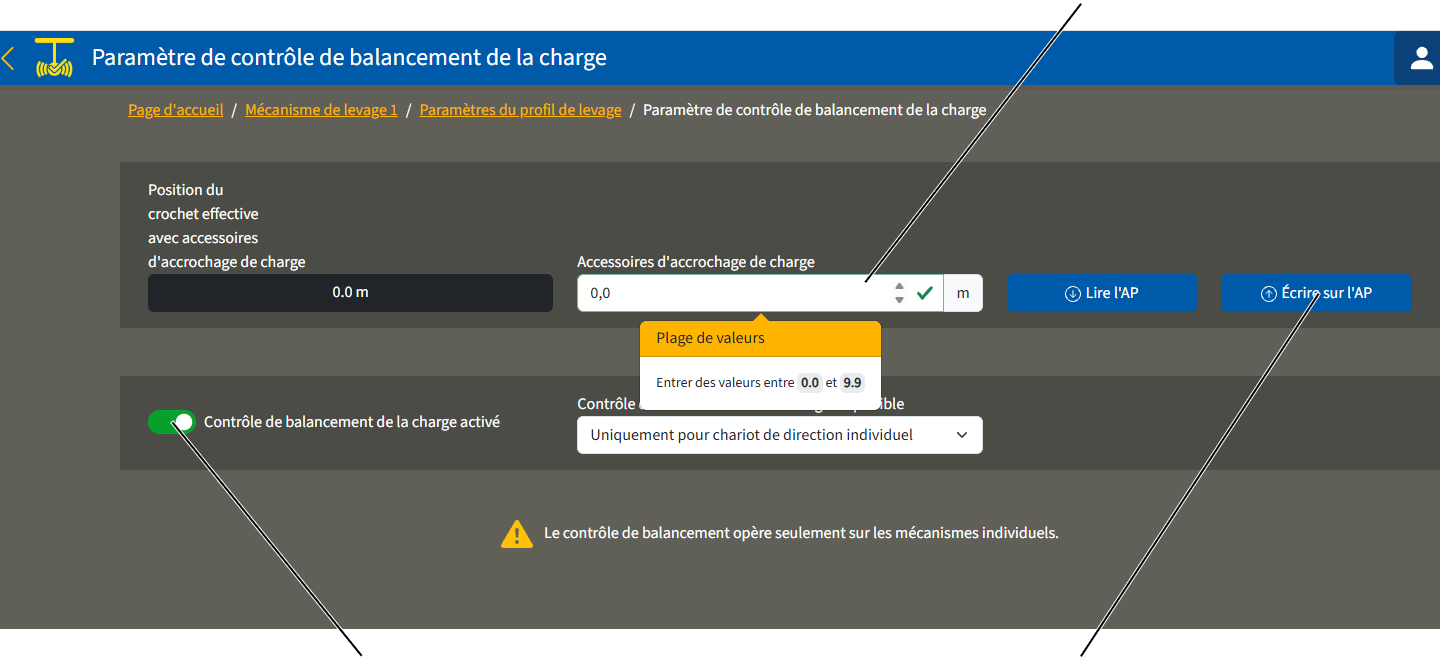
- La fenêtre « Paramètre de contrôle de balancement de la charge » apparaît.
Entrer la longueur des accessoires d'accrochage de charge :
- Dans le champ de saisie « Accessoires d'accrochage de charge », entrer la distance entre le crochet de levage et le centre de gravité de la charge. La longueur des accessoires d'accrochage de charge est ainsi prise en compte.
Voir également le manuel du produit « Radiocommande ABUS ABURemote ».
- Cliquer sur le bouton « Écrire sur l'AP ».
Activer le contrôle de balancement de la charge :
- Cliquer sur l'interrupteur « Contrôle de balancement de la charge ».
- L'interrupteur apparaît sur fond vert.
- Le contrôle de balancement de la charge est maintenant activé.
Désactivation du contrôle de balancement de la charge :
- Cliquer sur l'interrupteur « Contrôle de balancement de la charge ».
- L'interrupteur n'apparaît plus sur fond vert.
- Le contrôle de balancement de la charge est maintenant désactivé.
Autoriser le contrôle de balancement de la charge pour plusieurs chariots de direction
Le contrôle de balancement de la charge fonctionne d'abord uniquement avec un seul mécanisme de levage ou avec un pont équipé de plusieurs chariots de direction en commande individuelle lorsque le chariot de direction non utilisé se trouve en position d'arrêt (le crochet de levage a atteint le fin de course levage haut).
En cas de fonctionnement commun de plusieurs chariots de direction ou en fonctionnement en tandem, le contrôle de balancement de la charge doit être autorisé séparément.
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Afficher le contrôle de balancement de la charge
Aperçu : navigation dans KranOS |
|---|
Utilisateur « SERVICE » 🡪 « Mécanisme de levage » 🡪 « Paramètres du profil de levage » 🡪 « Paramètre de contrôle de balancement de la charge » |
- Se connecter à KranOS en tant qu'utilisateur « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Dans le menu principal, sélectionner le mécanisme de levage souhaité (par exemple le mécanisme de levage 1).
- La fenêtre du mécanisme de levage souhaité apparaît.
- Dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Paramètres du profil de levage ».
- La fenêtre « Paramètres du profil de levage » s'affiche.
- Dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Paramètre de contrôle de balancement de la charge ».
Autoriser le contrôle de balancement pour un ou plusieurs chariots de direction
Menu déroulant « Contrôle de balancement de la charge disponible »
- La fenêtre « Paramètre de contrôle de balancement de la charge » apparaît.
- Autoriser le contrôle de balancement de la charge :
- « Uniquement pour chariot de direction individuel » : le contrôle de balancement de la charge peut être activé uniquement avec un seul mécanisme de levage ou avec un pont équipé de plusieurs chariots de direction en commande individuelle lorsque le chariot de direction non utilisé se trouve en position d'arrêt (le crochet de levage atteint le fin de course levage haut).
- « Chariots de direct. indiv. et mult. (fonction. commun) » : le contrôle de balancement de la charge peut être activé uniquement avec un seul mécanisme de levage, avec un pont équipé de plusieurs chariots de direction en commande individuelle ou en fonctionnement commun et avec deux ponts en fonctionnement en tandem.
Indications concernant le contrôle de balancement de la charge pour plusieurs chariots de direction :
En fonctionnement commun de plusieurs chariots de direction ou en fonctionnement en tandem, le calcul du contrôle de balancement de la charge fonctionne correctement uniquement si les conditions suivantes sont respectées par le pontier :
- Le pont et le chariot de direction doivent être de même type et de même taille.
- La charge doit être correctement élinguée :
Position du crochet
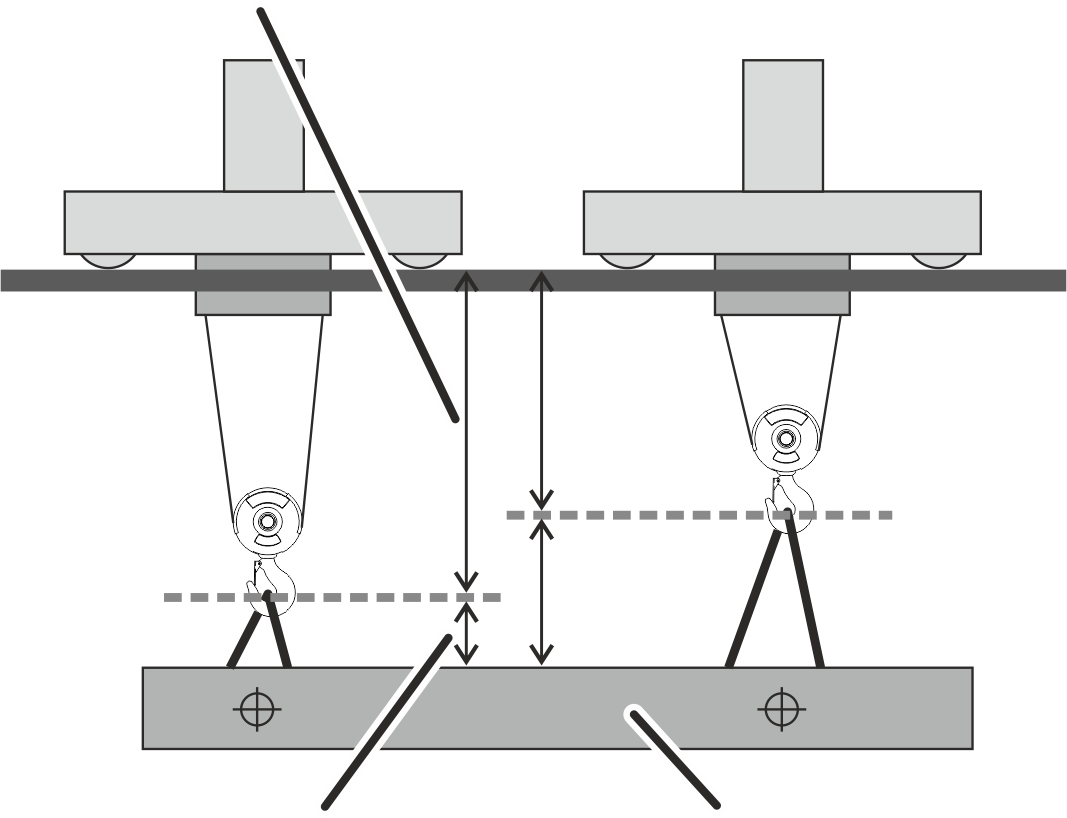
Position du crochet
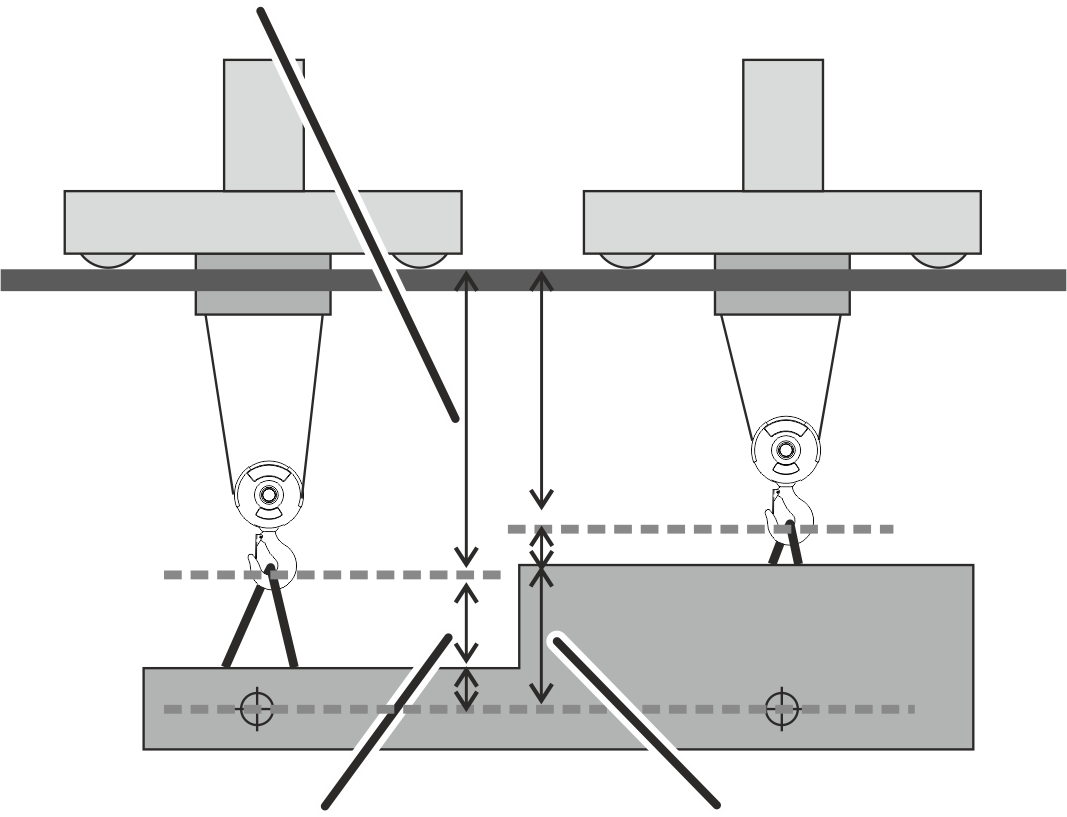
- La longueur des accessoires d'accrochage de charge doit être entrée :
Dans le cas du fonctionnement commun de plusieurs chariots de direction, la longueur des accessoires d'accrochage de charge du chariot de direction 1 doit être entrée.
Dans le cas du fonctionnement en tandem, la longueur des accessoires d'accrochage de charge du premier pont doit être entrée. Le premier pont a l'adresse IP 192.168.1.1
Régler les es assistances crochet (conduite par le crochet et centrage du crochet)
La conduite par le crochet permet de déplacer le crochet de levage à la main. Le pont et le chariot de direction se déplacent tous deux dans la direction vers laquelle le crochet de levage est orienté ou tiré.
Grâce à la fonction « centrage du crochet », le crochet de levage avec charge accrochée se positionne automatiquement à la verticale au-dessus de la charge. Cela évite la traction oblique de la charge. Un clinomètre qui mesure la déviation du câble est fixé sur la traverse à point fixe ou sur le châssis du chariot de direction.
Remarque :
Le centrage du crochet est une fonction d'assistance: La responsabilité revient au pontier. Le pontier doit veiller par principe à ne pas lever la charge avec une traction oblique.
Aperçu : navigation dans KranOS |
|---|
Utilisateur « SERVICE » 🡪 « Profil de mouvement » |
- Se connecter à KranOS en tant qu'utilisateur « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Profil de mouvement ».
- La fenêtre « Profil de mouvement » s'affiche.
Activer/désactiver la conduite par le crochet/le centrage du crochet
- Activer ou désactiver la fonction avec l'interrupteur « Conduite par le crochet et centrage du crochet ».
- L'interrupteur apparaît sur fond rouge.
Activer/désactiver l'interrupteur « Conduite par le crochet et centrage du crochet »Sensibilité de la conduite par le crochet et centrage du crochet
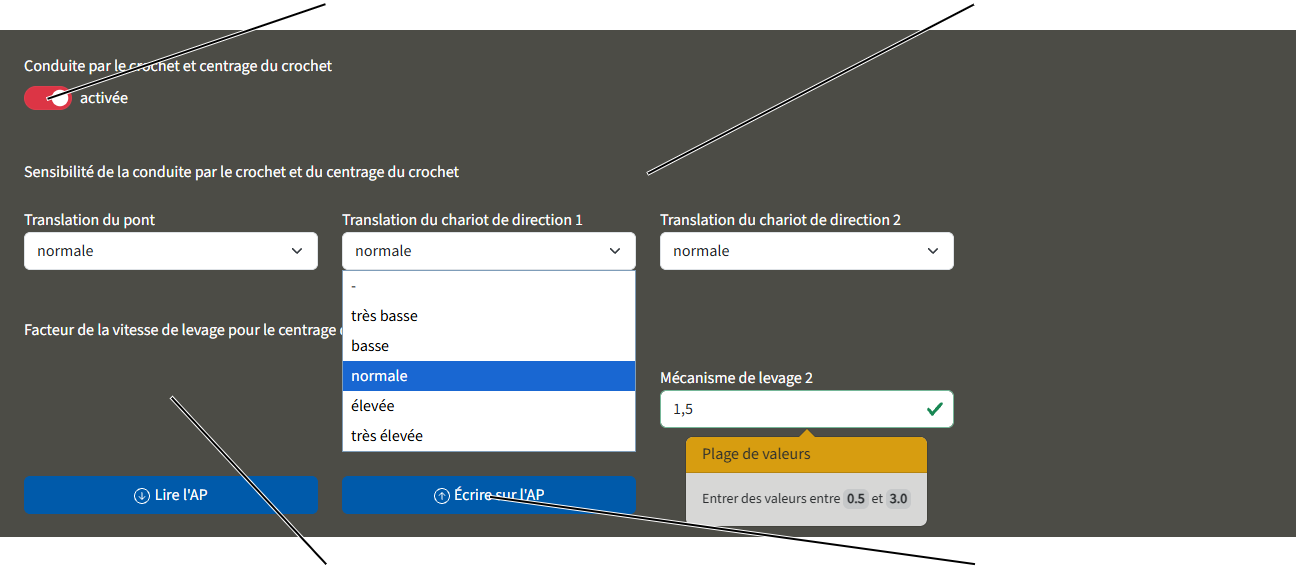
Régler la sensibilité
- Régler la sensibilité des assistances crochet pour la translation du pont et la translation du chariot de direction à l'aide du menu déroulant respectif.
- Cliquer sur le bouton « Écrire sur l'AP » et vérifier que les paramètres ont été repris dans KranOS.
Régler le facteur de la vitesse de levage
Le facteur de vitesse de levage permet de régler la vitesse à laquelle le mécanisme de levage lève avec le centrage du crochet actif. La valeur saisie doit être comprise entre 0,5 et 3,0.
- Cliquer dans le champ de saisie pour le « Facteur de la vitesse de levage pour le centrage du crochet » du mécanisme de levage respectif.
- Saisir la valeur souhaitée.
La valeur 1 correspond exactement à la vitesse de levage de la phase de freinage. Pour les valeurs inférieures à 1, la vitesse de levage est plus lente que la phase de freinage définie. Pour les valeurs supérieures à 1, la vitesse de levage est plus rapide que la phase de freinage. Voir également « Régler les paramètres étendus du profil de levage ».
- Cliquer sur le bouton « Écrire sur l'AP ».
- La valeur est enregistrée.
Remarque :
En cas de facteur trop élevé, il est possible que la charge soit levée avant que le chariot de direction ne soit centré au-dessus de la charge. Cela entraînerait un balancement de la charge.
Modifier les points de la commande de positionnement
Dans KranOS, il est possible de modifier ultérieurement des points individuels de la commande de positionnement, qui ont été programmés au préalable en mode d'apprentissage avec ABURemote. Voir manuel du produit ABURemote « Commande de positionnement pour ABUControl : programmer les points individuels ». La modification ultérieure est possible pour la commande de positionnement linéaire LIN et la commande de positionnement manuelle. Pour la commande de positionnement point par point PTP, ce n'est pas possible car les points sur le trajet ne peuvent pas être modifiés.
Un total de 127 positions peuvent être créées pour la commande de positionnement linéaire LIN et la commande de positionnement manuelle.
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Calculer la longueur du chemin de roulement
Pour pouvoir créer des positions pour la commande de positionnement, la longueur du chemin de roulement doit être connue. Si ce n'est pas le cas, la longueur du chemin de roulement peut être calculée dans KranOS.
La longueur du chemin de roulement doit également être calculée si la longueur du chemin de roulement dépasse une longueur de 262 m.
Aperçu : navigation dans KranOS |
|---|
Utilisateur « SERVICE » à « Commande de positionnement » |
- Se connecter à KranOS en tant qu'utilisateur « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Sur l'écran d'accueil : dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Commande de positionnement ».
- La fenêtre « Commande de positionnement » s'affiche.
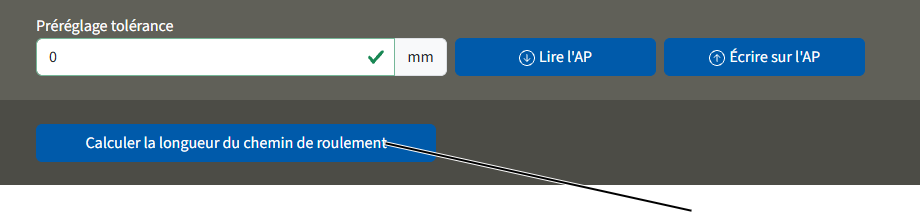
- Déplacer le pont autant que possible au centre du bâtiment.
- Cliquer sur le bouton « Calculer la longueur du chemin de roulement ».
- La longueur du chemin de roulement est calculée et enregistrée.
Pour les capteurs de distance : les valeurs mesurées des capteurs de distance dans les deux directions le long du chemin de roulement sont additionnées.
Pour le système de codeur absolu : la valeur absolue du pont le long du système de mesure est enregistrée.
En cas de systèmes de codeur absolu multiples se chevauchant : la valeur absolue du pont est enregistrée et la plage en chevauchement des deux systèmes de codeur absolu est déduite.
Réglage de la tolérance
La tolérance de la commande de positionnement par rapport aux positions individuelles peut être définie dans KranOS. Cela permet de déterminer dans quelle mesure le crochet de levage peut varier par rapport aux positions programmées au démarrage. Si une nouvelle position est créée, la valeur générale valable auparavant est reprise automatiquement dans KranOS.
Aperçu : navigation dans KranOS |
|---|
Utilisateur « SERVICE » à « Commande de positionnement » |
Champ « Préréglage tolérance »Bouton « Écrire sur l'AP »
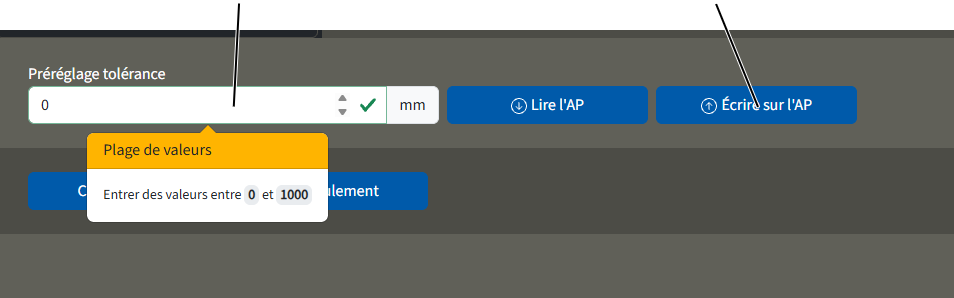
- Se connecter à KranOS en tant qu'utilisateur « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Sur l'écran d'accueil : dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Commande de positionnement ».
- Saisir la valeur souhaitée dans le champ « Préréglage tolérance ».
La tolérance saisie doit être d'au moins 10 mm. En cas de valeur inférieure, le pont se déplacerait sinon trop près de la position et le point défini serait à nouveau directement dépassé, ce qui peut entraîner des à-coups du pont sur la position.
Créer/éditer une position
Champ de saisie « Positions enregistrées de la commande de positionnement ».Bouton « Programmer la position »
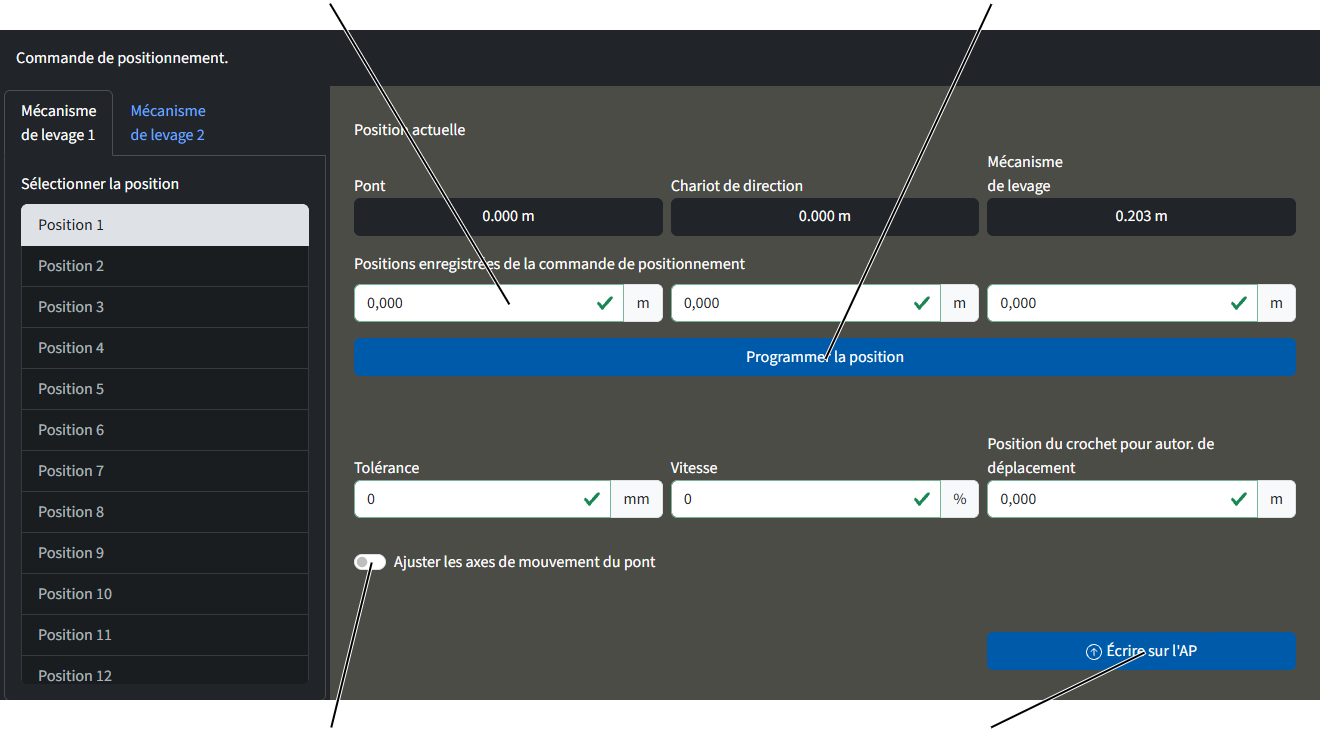
- Sélectionner le mécanisme de levage et la position.
- Les champs de saisie du mécanisme de levage sélectionné sont marqués en blanc. Les valeurs peuvent uniquement être modifiées dans ces champs.
- Créer ou modifier les valeurs de la position.
Soit :
Cliquer sur le bouton « Programmer la position ».
- Les valeurs actuelles de la position du pont, du chariot de direction et du mécanisme de levage sont reprises dans l'affichage.
Les valeurs modifiées sont indiquées par un encadré orange.
- Cliquer sur le bouton « Écrire sur l'AP ».
- Les valeurs sont enregistrées.
Remarque :
La saisie de la valeur pour la vitesse modifie toutes les vitesses, aussi bien la vitesse de déplacement et de freinage pour la translation de pont et la translation de chariot que la vitesse de levage et d'abaissement du mécanisme de levage pour le positionnement !
Créer les points de la commande de profil du bâtiment
Pour la commande de profil du bâtiment via la position du pont, des points individuels des obstacles peuvent être créés ou modifiés dans KranOS. Pour la commande de profil du bâtiment avec interrupteur à levier en croix, ce n'est pas possible. Les obstacles peuvent alors uniquement être modifiés par ABUS. Voir « Service après-vente ABUS ».
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Aperçu : navigation dans KranOS |
|---|
Utilisateur « SERVICE » 🡪 « Profil de mouvement » 🡪 « Profil du bâtiment (par position du pont) » |
- Se connecter à KranOS en tant qu'utilisateur « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Sur l'écran d'accueil : dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Profil de mouvement ».
- Dans le profil de mouvement : dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Profil du bâtiment (par position du pont) ».
Créer un nouvel obstacle
Un obstacle est représenté sous forme de parallélépipède avec deux points d'angle. Un point d'angle est en bas/à l'avant/à gauche, l'autre est en haut/à l'arrière/à droite.
Si un obstacle est plus complexe, il peut être composé de plusieurs parallélépipèdes et être créé respectivement via les deux points d'angle. Il faut veiller à ce que les parallélépipèdes se recoupent, pour compenser les tolérances des systèmes de mesure.
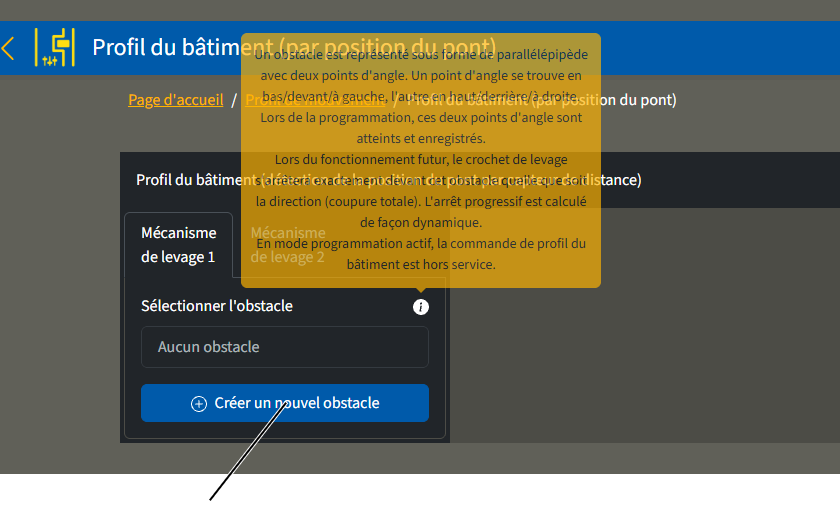
- Cliquer sur le bouton « Créer un nouvel obstacle ».
- A droite s'affiche l'aperçu de la position actuelle ainsi que les champs de saisie pour l'obstacle.
Enregistrer l'angle en bas/devant/à gauche :
Position actuelleBouton « Reprendre la position actuelle »
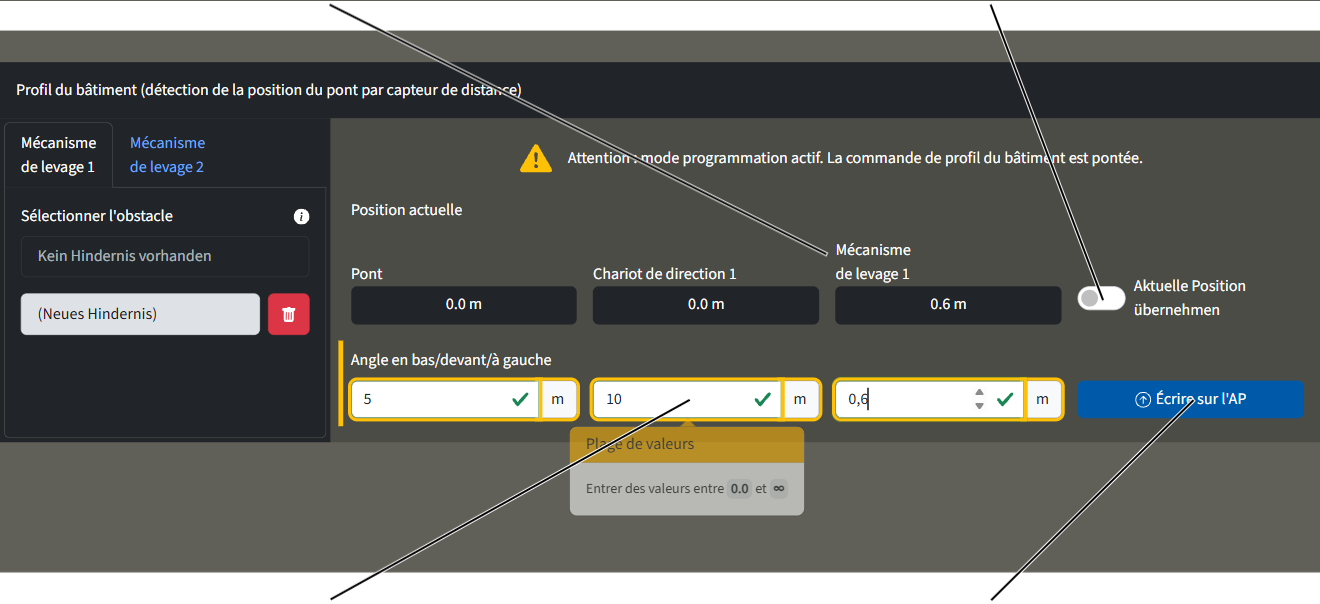
- Cliquer sur le bouton « Reprendre la position actuelle ».
ou
Saisir les valeurs pour l'angle en bas/devant/à gauche dans les champs de saisie.
- Cliquer sur le bouton « Écrire sur l'AP ».
- L'angle en bas/devant/à gauche est enregistré et les champs de saisie pour l'angle en haut/derrière/à droite s'affichent.
Enregistrer l'angle en haut/derrière/à droite :
Annuler la création d'un obstacle
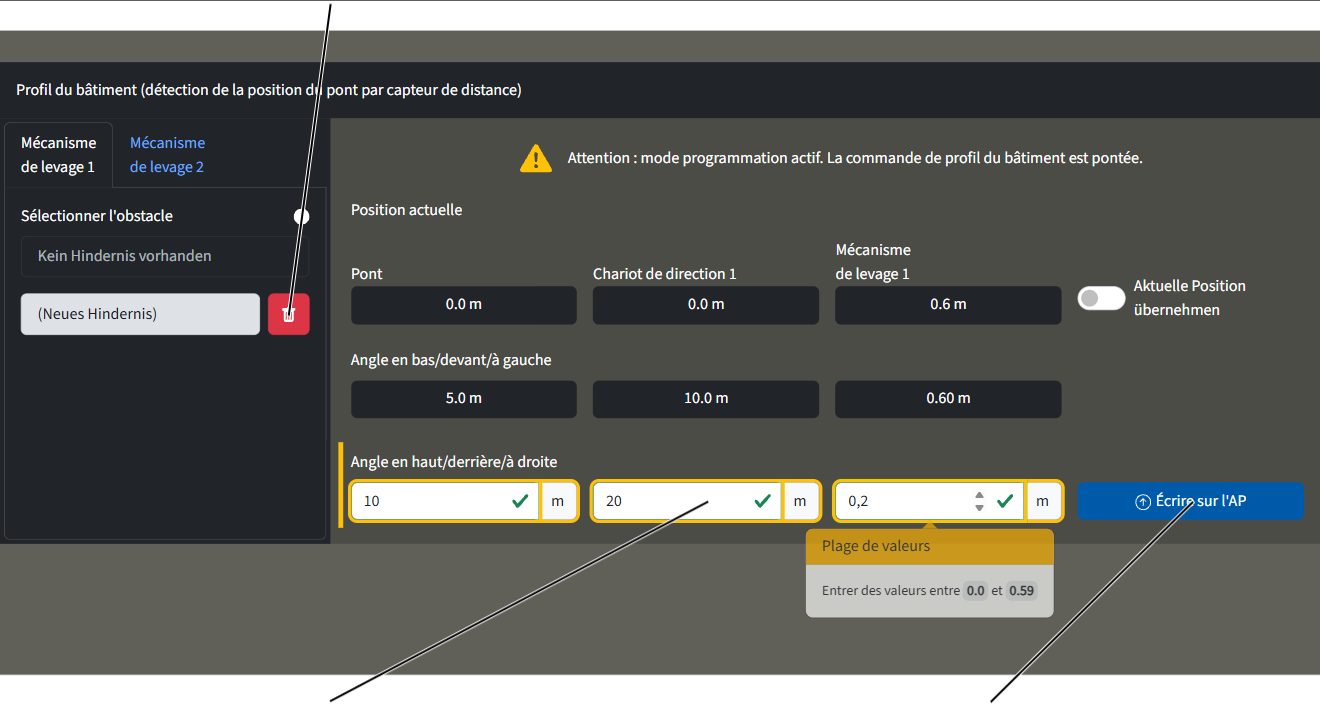
- Cliquer sur l'interrupteur « Reprendre la position actuelle ».
ou
Saisir les valeurs pour l'angle en haut/derrière/à droite dans les champs de saisie.
- Cliquer sur le bouton « Écrire sur l'AP ».
- L'obstacle est enregistré et s'affiche à gauche dans la colonne.
Remarque :
L'obstacle est enregistré et créé uniquement après redémarrage du pont.
Copier l'obstacle, le modifier ou supprimer
Pour pouvoir copier, modifier ou supprimer un obstacle, un obstacle doit d'abord être crré. Voir « Créer les points de la commande de profil du bâtiment ».
- Sélectionner le mécanisme de levage.
- Sélectionner l'obstacle.
- Les valeurs de l'obstacle sont affichées.
Bouton « Copier l'obstacle »Bouton « Supprimer l'obstacle »
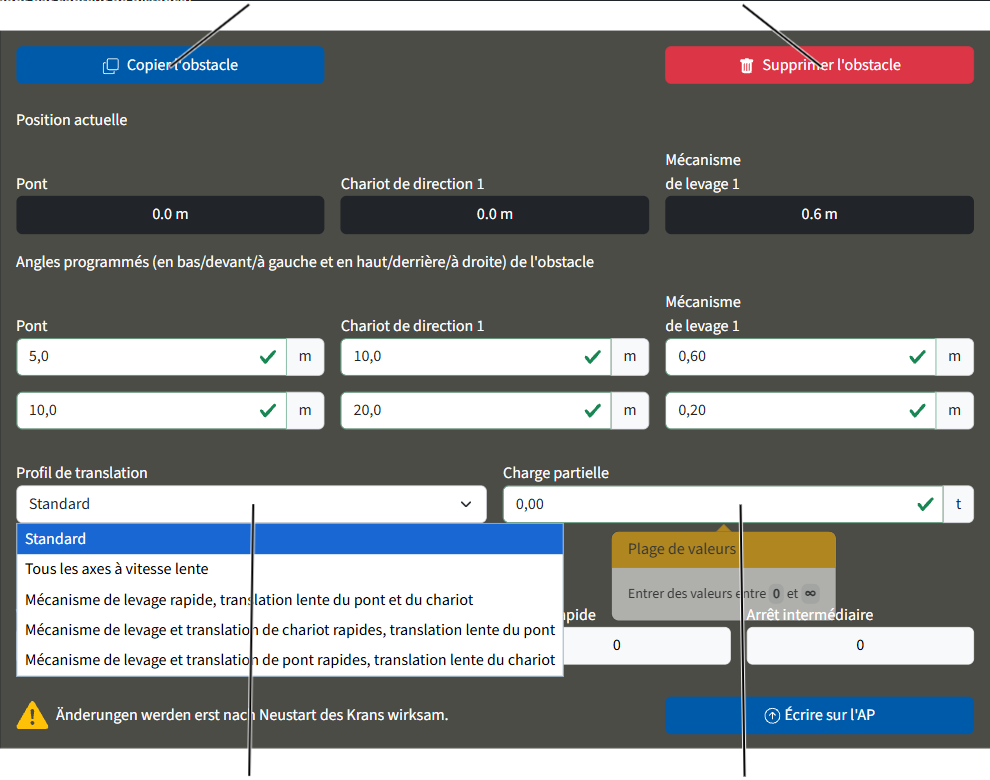
Copier l'obstacle :
- Cliquer sur le bouton « Copier l'obstacle ».
- Modifier l'obstacle le cas échéant.
Supprimer l'obstacle :
- Cliquer sur le bouton « Supprimer l'obstacle ».
- L'obstacle est supprimé.
- L'obstacle est supprimé directement en cliquant sur le bouton !
Modifier l'obstacle :
- Modifier les valeurs des angles programmés.
- Sélectionner le profil de translation dans le menu déroulant le cas échéant.
- Saisir la charge partielle le cas échéant.
Sélection Ponter l'obstacle
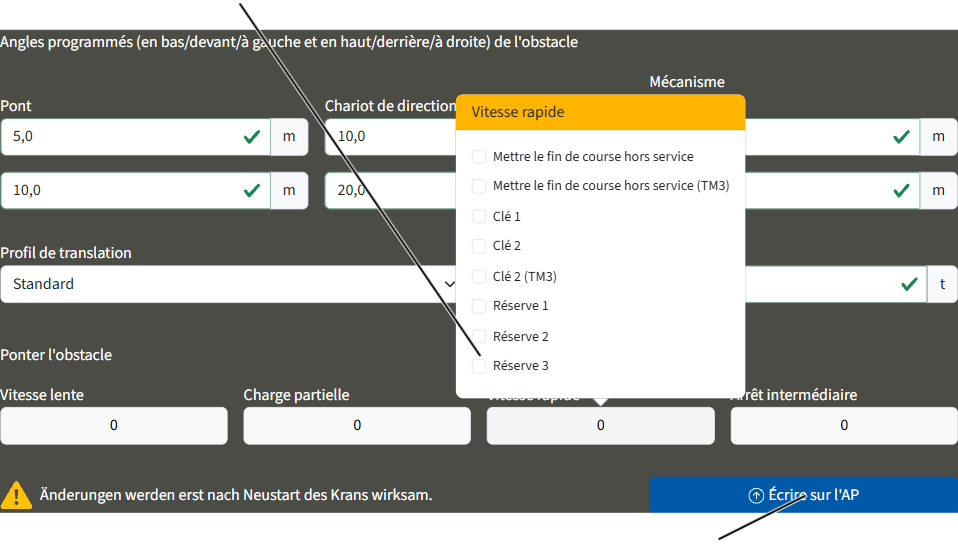
- Si un obstacle doit être ponté : cliquer sur le champ de sélection correspondant et sélectionner le participant à ponter.
- Cliquer sur le bouton « Écrire sur l'AP ».
- L'obstacle est modifié.
Régler la tolérance pour la commande de profil du bâtiment
La tolérance de la commande de profil du bâtiment par rapport aux points d'angle des obstacles peut être saisie séparément pour tous les obstacles. Si un nouvel obstacle est créé, la valeur générale valable auparavant est reprise automatiquement dans KranOS.
Aperçu : navigation dans KranOS |
|---|
Utilisateur « SERVICE » 🡪 « Profil de mouvement » 🡪 « Profil du bâtiment (par position du pont) » |
- Se connecter à KranOS en tant qu'utilisateur « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Sur l'écran d'accueil : dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Profil de mouvement ».
- Dans le profil de mouvement : dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Profil du bâtiment (par position du pont) ».
Régler le maintien à distance de ponts dépendant de la charge
Si le maintien à distance de ponts dépendant de la charge est utilisé, le pont ralentit et s'arrête lorsqu'il s'approche d'un pont duplex au-delà d'une distance réglée et qu'une charge supérieure à la valeur réglée est transportée en même temps.
- Lire les états d'enclenchement du maintien à distance de ponts : voir « Afficher l'état des axes de mouvement du pont ».
- Afficher l'état d'enclenchement du récepteur de transmission de signaux du pont duplex : voir « Afficher l'état des axes de mouvement du pont ».
- Régler la charge à partir de laquelle le maintien à distance de ponts en fonction de la charge doit être activé : voir « Régler les paramètres étendus des profils de translation (profil de translation du pont, profil de translation du chariot de direction) ».
Afficher le diagnostic de l'AP supplémentaire
Via l'AP supplémentaire dans ABUControl, il est possible d'exécuter des fonctions spéciales spécifiques au client ou des fonctions spéciales qui ne font pas partie d'ABUControl. Elles sont développées, programmées et mises à disposition spécifiquement pour la commande par ABUS. Le logiciel pour ces fonctions spéciales fonctionne de façon autonome dans l'AP supplémentaire d'ABUControl et est connecté avec ABUControl via une interface standardisée.
Des fonctions spéciales permettent par exemple de contrôler des équipements d'accrochage de la charge complexes, des détections d'obstacle ou des autorisations par des systèmes tiers.
Cette page dans KranOS affiche l'axe de mouvement du pont (translation du pont, translation de chariot, levage/descente) et la vitesse autorisée dans l'état actuel par la fonction spéciale de l'AP supplémentaire. Cela permet de vérifier l'influence de l'AP supplémentaire actuellement sur les fonctions normales du pont ou éventuellement de le bloquer ou de le restreindre.
Aperçu : navigation dans KranOS |
|---|
Utilisateur « SERVICE » à « Diagnostic AP » à « Diagnostic AP supplémentaire » |
- Se connecter à KranOS en tant qu'utilisateur « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Sur l'écran d'accueil : dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Diagnostic AP ».
- Dans le profil de mouvement : dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Diagnostic AP supplémentaire ».
Lire les validations de l'AP supplémentaire
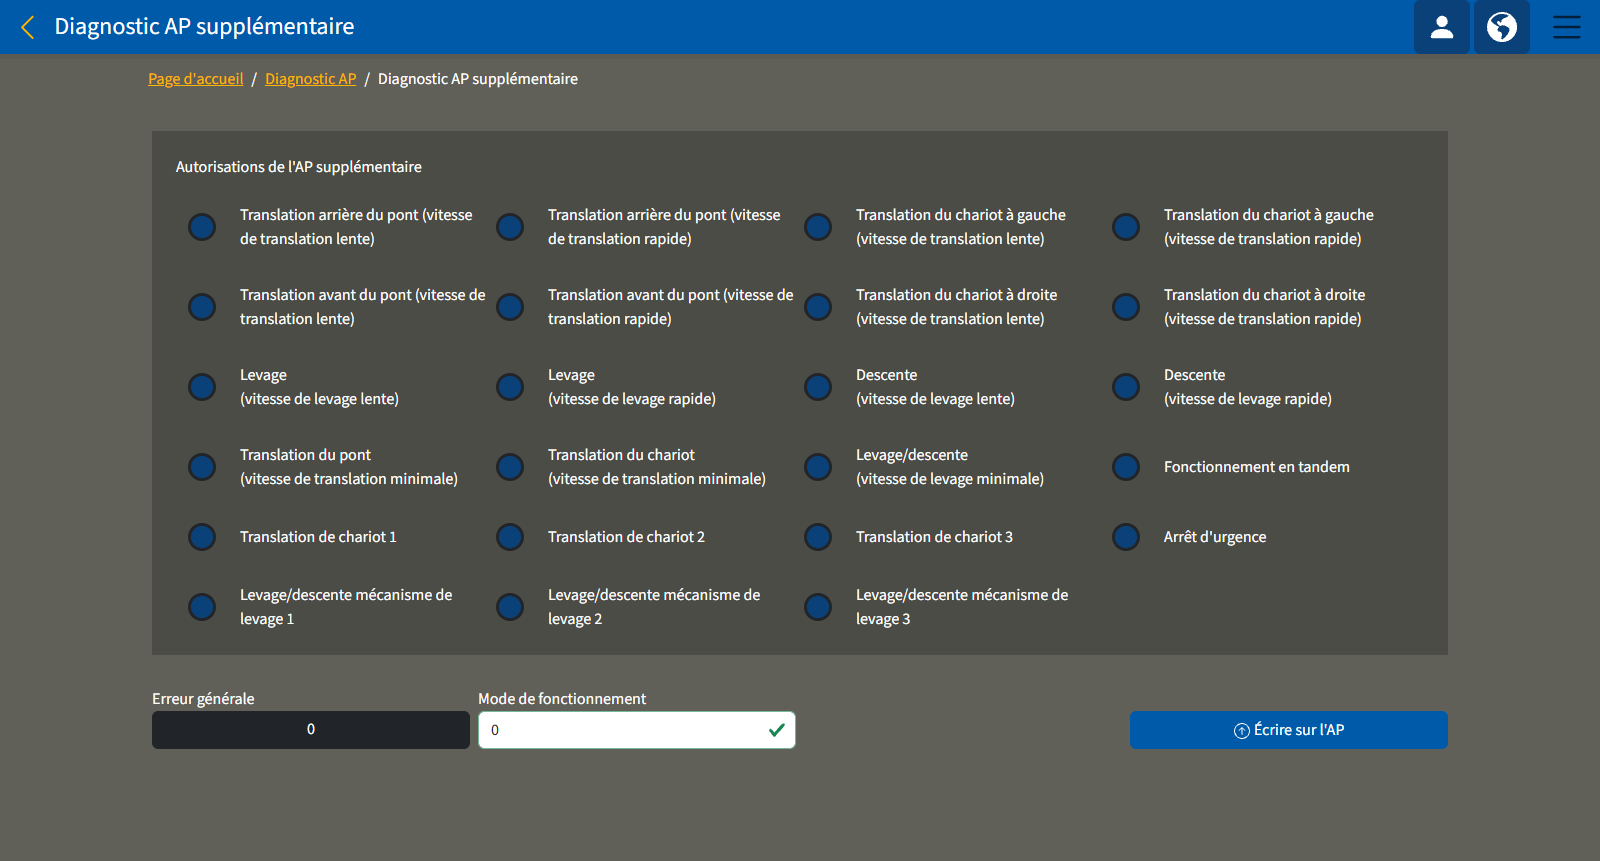
Signification des couleurs :
- Bleu : l'autorisation n'est pas fournie par l'AP supplémentaire. La fonction respective est donc verrouillée dans ABUControl.
- Vert : l'autorisation est fournie par l'AP supplémentaire. La fonction respective est donc disponible dans ABUControl et peut être utilisée.
Domaines fonctionnels :
- « Translation du pont avant/arrière à la vitesse de translation minimale, lente et rapide » : l'AP supplémentaire peut, en fonction de l'exécution du programme, bloquer ou libérer la translation du pont à la vitesse respective. Si l'autorisation est donnée, le pont peut être déplacé dans le sens correspondant.
- « Translation de chariot gauche/droite à la vitesse de translation minimale, lente et rapide » : l'AP supplémentaire peut, en fonction de l'exécution du programme, bloquer ou libérer la translation de chariot à la vitesse respective. Si l'autorisation est donnée, le chariot de direction peut être déplacé dans le sens correspondant. Correspond respectivement au chariot de direction sélectionné actuellement.
- « Lever/abaisser à la vitesse de levage minimale, lente et rapide » : l'AP supplémentaire peut, en fonction de l'exécution du programme, bloquer ou libérer le mouvement de levage à la vitesse respective. Si l'autorisation est donnée, le mécanisme de levage peut lever ou descendre. Correspond respectivement au chariot de direction sélectionné actuellement.
- « Translation de chariot chariot 1, 2 ou 3 » : l'AP supplémentaire peut bloquer ou valider la translation de chariot pour le chariot indiqué selon l'exécution du programme. Si l'autorisation est donnée, le chariot de direction indiqué peut être déplacé. Dépend du chariot de direction indiqué, indépendamment du chariot de direction sélectionné actuellement.
- « Levage/descente mécanisme de levage 1, 2 ou 3 » : l'AP supplémentaire peut bloquer ou valider le mécanisme de levage indiqué en fonction de l'exécution du programme. Si l'autorisation est donnée, le mécanisme de levage indiqué peut lever/descendre. Dépend du mécanisme de levage indiqué, indépendamment du chariot de direction sélectionné actuellement.
- « Arrêt d'urgence » : l'AP supplémentaire peut bloquer ou valider l'arrêt d'urgence selon l'exécution du programme. Si l'autorisation est donnée, le pont peut être utilisé. Si l'arrêt d'urgence est bloqué par l'AP supplémentaire, l'arrêt d'urgence s'applique à l'ensemble du pont.
- « Fonctionnement en tandem » : l'AP supplémentaire peut bloquer ou valider le fonctionnement en tandem selon l'exécution du programme. Si l'autorisation est donnée, le fonctionnement en tandem peut être utilisé si nécessaire sur le pont. Si le fonctionnement en tandem est bloqué par l'AP supplémentaire, le fonctionnement en tandem ne peut pas être activé.
Utiliser les erreurs et les modes de fonctionnement de l'AP supplémentaire
- « Erreur générale » : un code d'erreur de l'AP supplémentaire est affiché ici. La signification du code d'erreur respectif dépend de l'exécution du programme de l'AP supplémentaire. Les codes d'erreur sont décrits dans le manuel du produit des fonctions spéciales spécifiques au client.
- « Mode de fonctionnement » : le numéro indiqué ici permet de définir un mode de fonctionnement et de le transmettre à l'AP supplémentaire. La signification du mode de fonctionnement respectif dépend de l'exécution du programme de l'AP supplémentaire. Les modes de fonctionnement sont décrits dans le manuel du produit des fonctions spéciales spécifiques au client.
Entrer la valeur de départ pour la mémoire des états de sollicitation théorique
Notamment en cas de remplacement d'un automate programmable défectueux, les heures de pleine charge de la mémoire des états de sollicitation théorique doivent être lues et transmises en tant que nouvelle valeur de départ de la mémoire des états de sollicitation théorique après l'installation du nouvel automate programmable.
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Afficher la mémoire des états de sollicitation théorique
Aperçu : navigation dans KranOS |
|---|
Utilisateur « SERVICE » 🡪 « Mécanisme de levage » 🡪 « Étalonnage du mécanisme de levage » |
- Se connecter à KranOS en tant qu'utilisateur « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Dans le menu principal, sélectionner le mécanisme de levage souhaité (par exemple le mécanisme de levage 1).
- La fenêtre du mécanisme de levage souhaité apparaît.
- Dans le menu « Réglages » (roue dentée sur fond jaune), cliquer sur l'option de menu « Étalonnage du mécanisme de levage ».
Lire la mémoire des états de sollicitation théorique
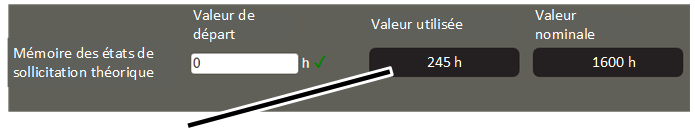
- La fenêtre « Étalonnage du mécanisme de levage » apparaît.
- Dans la ligne « Mémoire des états de sollicitation théorique », noter la valeur de la zone de texte « Valeur utilisée ».
Transférer la mémoire des états de sollicitation théorique
Dans le nouvel automate programmable :
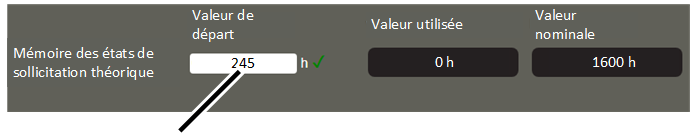
- Dans la ligne « Mémoire des états de sollicitation théorique », noter la valeur notée préalablement dans le champ de saisie « Valeur de départ ».
- Cliquer sur le bouton « Écrire sur l'AP ».
Afficher le diagnostic de l'automate programmable avec informations de version
Pour une analyse des erreurs ou pour une consultation avec le service d'assistance ABUS, les informations de version de la fenêtre « Diagnostic AP » de KranOS peuvent être utiles.
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « CUSTOMER » (client) (niveau d'utilisateur [1]) ou « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Afficher la version du programme d'ABUControl
Aperçu : navigation dans KranOS |
|---|
Utilisateur « CUSTOMER » (client) ou « SERVICE » à « Diagnostic AP » à « Carte SD de l'AP » |
- Se connecter à KranOS avec l'utilisateur « CUSTOMER » (client) (niveau d'utilisateur [1]) ou « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Sur l'écran d'accueil : dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Diagnostic AP ».
- La fenêtre « Diagnostic AP » s'affiche.
- Dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Carte SD de l'AP ».
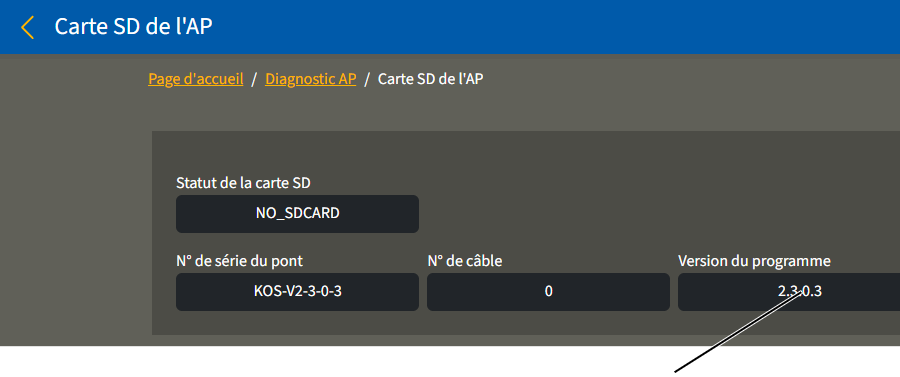
- La fenêtre « Carte SD de l'AP » s'affiche.
- Consulter la version du programme d'ABUControl dans la zone de texte « Version du programme ».
Remarque :
Pour l'utilisation du présent manuel du produit ou pour tout entretien avec le service après-vente ABUS, la version du programme ici nommée est avant tout importante. Les différents numéros de version affichés dans la fenêtre « Diagnostic AP » ne sont importants que dans quelques cas.
Afficher la page de diagnostic de l'automate programmable
Aperçu : navigation dans KranOS |
|---|
Utilisateur « CUSTOMER » (client) ou « SERVICE à « Diagnostic AP » |
- Se connecter à KranOS avec l'utilisateur « CUSTOMER » (client) (niveau d'utilisateur [1]) ou « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Sur l'écran d'accueil : dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Diagnostic AP ».
Lire le diagnostic
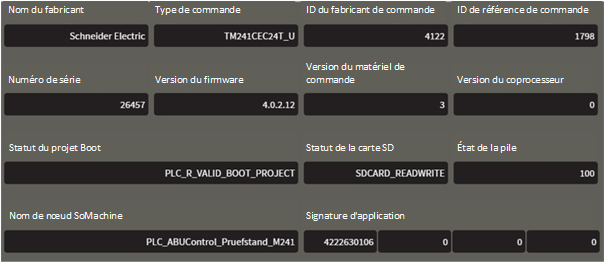
- La fenêtre « Diagnostic AP » s'affiche.
- Lire les informations nécessaires :
Zone de texte |
Signification |
|---|---|
« Nom du fabricant » |
Nom du fabricant des composants de la commande |
« Type de commande » |
Référence de la commande |
« ID du fabricant de commande » |
Identifiant du fabricant des composants de la commande |
« ID de référence de commande » |
Identifiant du type de commande |
« Numéro de série » |
Numéro de série de la commande |
« Version du firmware » |
Version de firmware de la commande |
« Version du matériel de commande » |
Version de matériel de la commande |
« Version du coprocesseur » |
Version du coprocesseur de la commande |
« Statut du projet Boot » |
Retour d'information concernant l'application Boot sauvegardée dans la mémoire Flash de l'automate programmable. |
« Statut de la carte SD » |
État de la carte SD dans l'automate programmable. |
« État de la pile » |
État de chargement de la pile de l'automate programmable, en pourcentage. |
« Nom de nœud SoMachine » |
Nom de nœud dans le réseau SoMachine |
« Signature d'application » |
Signature de l'application. |
Remarque :
Les différents numéros de version affichés dans cette fenêtre ne sont importants que dans quelques cas.
Afficher le diagnostic bus
Pour une analyse des erreurs ou pour une consultation avec le service d'assistance ABUS, il peut être utile de savoir quels appareils bus ont été reconnus dans le réseau de bus. Dans tous les cas, un réseau de bus CAN est présent sur le pont. En supplément, un réseau Modbus peut également être présent.
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « CUSTOMER » (client) (niveau d'utilisateur [1]) ou « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Afficher le diagnostic du bus
Aperçu : navigation dans KranOS |
|---|
Utilisateur « CUSTOMER » (client) ou « SERVICE » à « Diagnostic AP » à « Diagnostic bus » |
- Se connecter à KranOS avec l'utilisateur « CUSTOMER » (client) (niveau d'utilisateur [1]) ou « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Sur l'écran d'accueil : dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Diagnostic AP ».
- La fenêtre « Diagnostic AP » s'affiche.
- Dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Diagnostic bus ».
Lire le diagnostic bus
Appareil bus non trouvé (sur fond noir)Appareil bus trouvé (sur fond vert)
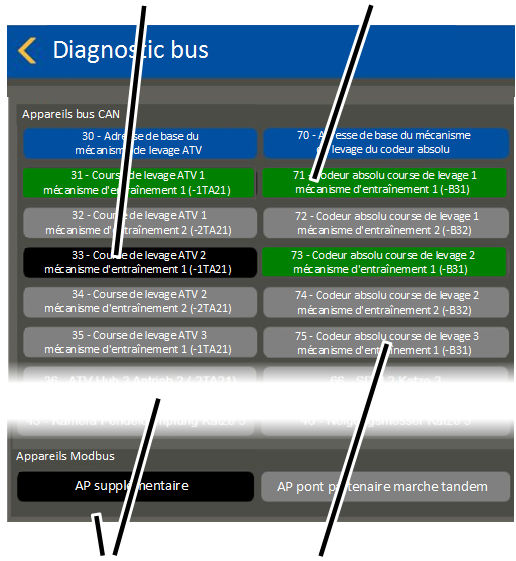
- La fenêtre « Diagnostic bus » s'affiche.
- Les appareils bus CAN sont affichés dans la zone supérieure, les appareils Modbus dans la zone inférieure.
- Tous les appareils bus trouvés dans le réseau de bus apparaissent sur fond vert.
- Tous les appareils bus trouvés dans le réseau de bus apparaissent sur fond noir.
- Tous les appareils bus qui sont absents sur le pont actuel conformément à la configuration propre au client apparaissent sur fond gris.
D'une manière générale, tous les appareils bus pouvant être techniquement présents sur un pont avec ABUControl sont affichés.
Afficher le fichier-journal
Pour une analyse des erreurs ou pour une consultation avec le service d'assistance ABUS, il peut être utile d'afficher le fichier-journal.
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « CUSTOMER » (client) (niveau d'utilisateur [1]) ou « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Afficher le fichier-journal de l'automate programmable
Aperçu : navigation dans KranOS |
|---|
Utilisateur « CUSTOMER » (client) ou « SERVICE » 🡪 « Diagnostic AP » 🡪 « Fichier-journal » |
- Se connecter à KranOS avec l'utilisateur « CUSTOMER » (client) (niveau d'utilisateur [1]) ou « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Sur l'écran d'accueil : dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Diagnostic AP ».
- La fenêtre « Diagnostic AP » s'affiche.
- Dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Fichier-journal ».
- La fenêtre « Fichier-journal » s'affiche.
- Cliquer sur le bouton « Télécharger le fichier-journal ».
Lire le fichier-journal
Lire les dernières entrées :
Bouton « Télécharger le fichier-journal »
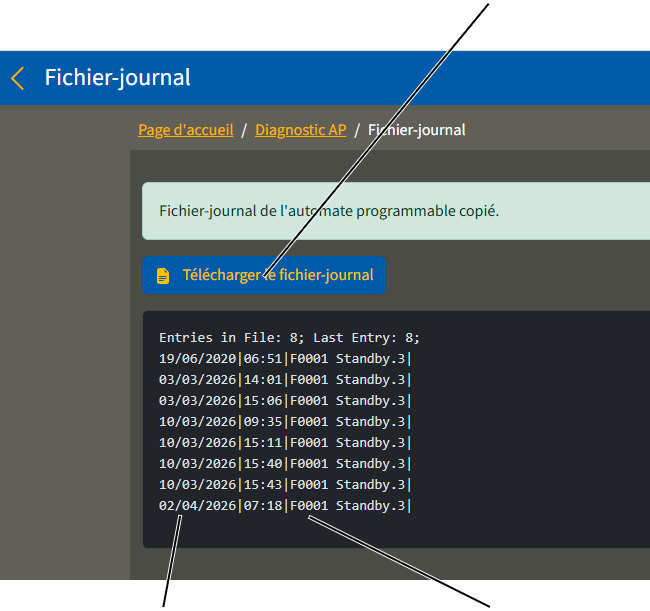
- Les 15 derniers messages du fichier-journal apparaissent.
- Chaque message est affiché dans une propre ligne.
- Les messages et codes d'erreur sont mémorisés dans le fichier-journal, avec mention de la date et de l'heure.
Pour plus de détails concernant les codes d'erreur, les messages, la confirmation et l'attribution de messages, voir « Remédier aux erreurs du pont avec ABUControl ».
Visualiser l'ensemble du fichier-journal :
Nouvel onglet
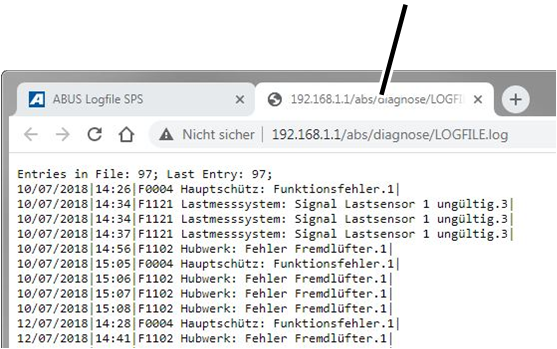
- Cliquer sur le bouton « Télécharger le fichier-journal ».
- Un nouvel onglet s'ouvre dans le navigateur et l'ensemble du fichier-journal apparaît.
Le fichier-journal comprend au maximum 500 entrées. Lorsque le nombre maximum de 500 entrées est atteint, les entrées les plus anciennes qui se trouvent au début du fichier-journal sont écrasées. Cela signifie que les entrées qui se trouvent au début du fichier-journal peuvent être plus récentes que celles qui se trouvent à la fin.
Afficher le diagnostic des séquences d'automate programmable
Pour une analyse des erreurs ou pour une consultation avec le service d'assistance ABUS, il peut être utile de savoir si le démarrage de l'automate programmable a fonctionné sans erreurs ou à quel endroit une erreur s'est produite.
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « CUSTOMER » (client) (niveau d'utilisateur [1]) ou « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Afficher le diagnostic des séquences d'automate programmable
Aperçu : navigation dans KranOS |
|---|
Utilisateur « CUSTOMER » (client) ou « SERVICE » à « Diagnostic AP » à « Diagnostic séquences d'AP » |
- Se connecter à KranOS avec l'utilisateur « CUSTOMER » (client) (niveau d'utilisateur [1]) ou « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Sur l'écran d'accueil : dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Diagnostic AP ».
- La fenêtre « Diagnostic AP » s'affiche.
- Dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Diagnostic séquences d'AP ».
Lire le « Diagnostic séquences d'AP »
Séquence interrompue
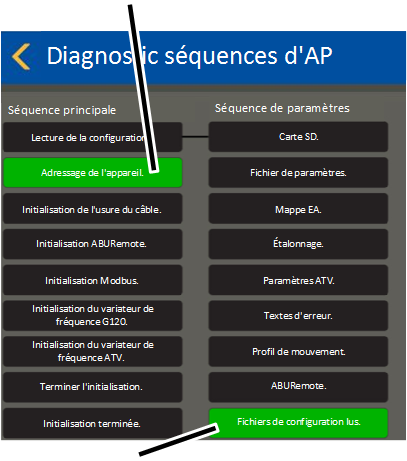
- La fenêtre « Diagnostic séquences d'AP » s'affiche.
- Les trois séquences « Séquence principale », « Séquence de paramètres » et « Séquence de visualisation » sont affichées.
Une séquence est un déroulement de logiciel dans l'automate programmable. Toutes les étapes individuelles à l'intérieur d'une séquence sont traitées les unes après les autres au démarrage de l'automate programmable.
L'automate programmable n'est opérationnel que lorsque toutes les séquences ont été traitées du début à la fin.
- La dernière étape à l'intérieur d'une séquence apparaît sur fond vert. La séquence a été parcourue avec succès du début à la fin.
- Une autre étape à l'intérieur d'une séquence apparaît sur fond vert. La séquence a été parcourue avec succès jusqu'à l'étape affichée sur fond vert. Une erreur s'est éventuellement produite au niveau de cet étape.
La séquence principale et la séquence de paramètres sont liées l'une à l'autre. La séquence principale démarre la séquence de paramètres à la première étape. Lorsque le traitement de la séquence de paramètres a été effectué, la séquence principale continue d'être traitée à partir de la deuxième étape.
Régler la date et l'horaire
Le fichier-journal enregistre la date et l'heure d'apparition d'une erreur. Ceci peut être utile pour une analyse des erreurs ou pour une consultation avec le service d'assistance ABUS.
L'horaire est mémorisé dans l'automate programmable et continue de fonctionner, grâce à la pile interne de l'automate programmable, même si le pont est désactivé.
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Afficher le réglage de l'horaire
Aperçu : navigation dans KranOS |
|---|
Utilisateur « SERVICE » à Diagnostic AP » à « Définir le temps de l'AP » |
- Se connecter à KranOS en tant qu'utilisateur « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Sur l'écran d'accueil : dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Diagnostic AP ».
- La fenêtre « Diagnostic AP » s'affiche.
- Dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Définir le temps de l'AP ».
Régler la date et l'horaire
Champs de saisie de la dateCliquer sur le bouton « Reprendre l'heure du navigateur »
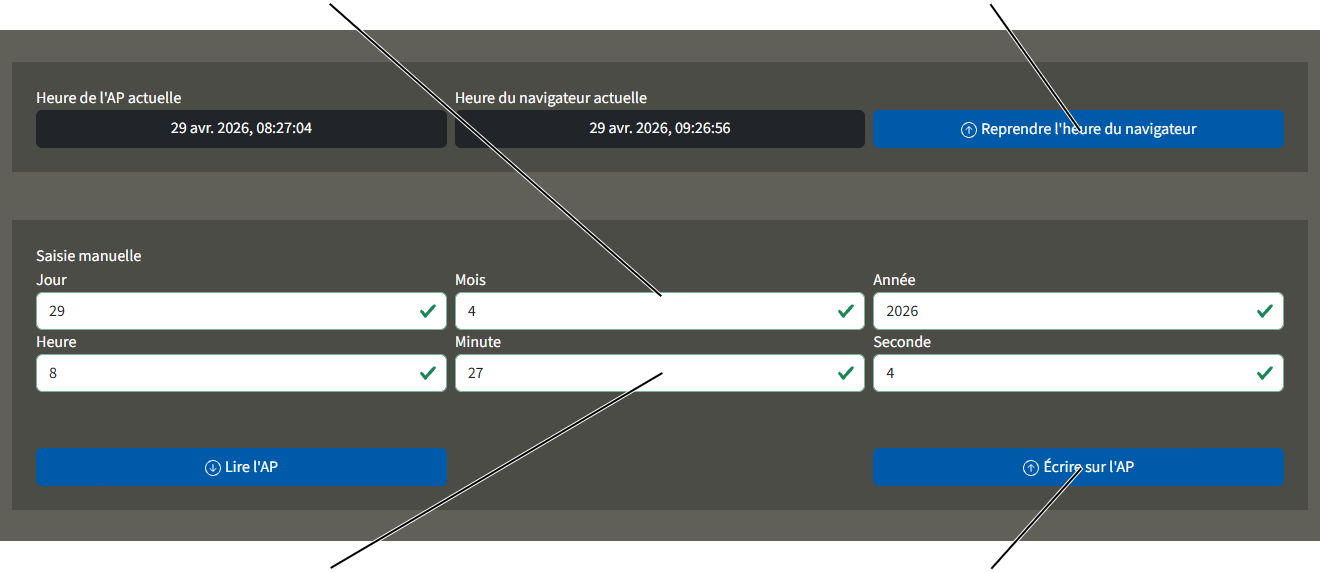
- La fenêtre « Définir le temps de l'AP » s'affiche.
Reprendre la date et l'heure du navigateur :
- Cliquer sur le bouton « Reprendre l'heure du navigateur ».
- La date et l'heure du navigateur sont reprises.
Saisir la date et l'heure manuellement :
- Entrer la date et l'heure dans les champs de saisie.
- Cliquer sur le bouton « Écrire sur l'AP ».
- L'automate programmable mémorise la date et l'heure.
Remplacer la pile de l'automate programmable
La pile de l'automate programmable a une durée de vie d'à peu près 4 à 5 ans et devrait donc être remplacée après 4 ans environ.
Type de pile : CR2032.
Support de pile
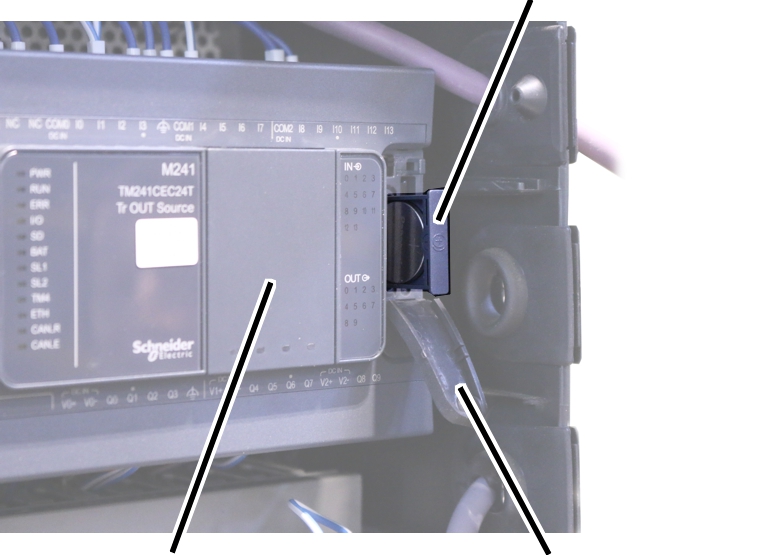
- Désactiver le pont. Voir « Désactiver le pont ».
- Ouvrir le coffret électrique du chariot de direction.
- Ouvrir le cache de l'automate programmable.
- Retirer le support de pile.
- Retirer la pile usée.
Mettre la pile usée au rebut en respectant les consignes environnementales.
- Respecter la polarité et insérer la nouvelle pile de type CR2032.
- Glisser le support de pile dans l'automate programmable.
Insérer ou retirer la carte SD dans l'automate programmable
Carte SD.
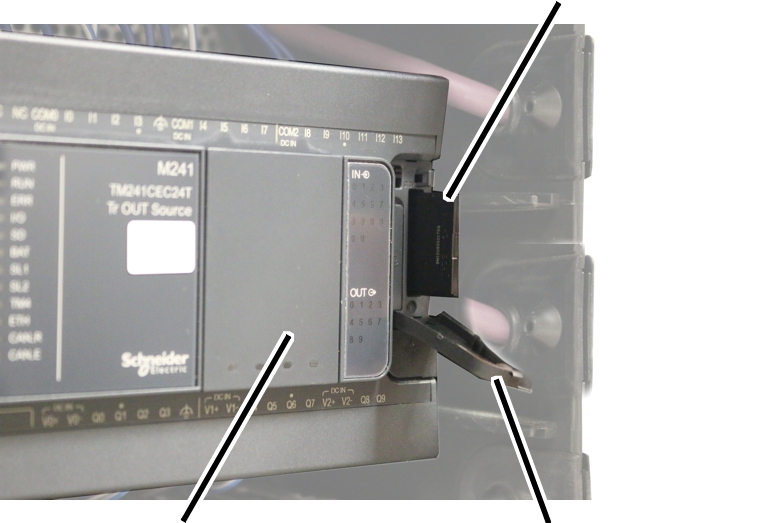
- Désactiver le pont. Voir « Désactiver le pont ».
- Ouvrir le coffret électrique du chariot de direction.
- Ouvrir le cache de l'automate programmable.
- Retirer la carte SD de l'automate programmable ou l'insérer.
- Activer le pont.
Si une carte SD est insérée dans l'automate programmable ou en est retirée pendant le fonctionnement d'ABUControl :
- La commande redémarre automatiquement et exécute la séquence au démarrage d'ABUControl.
Commande de pont sans carte SD
Le pont doit être utilisé avec une carte SD insérée. Si le pont a été activé sans carte SD, le message « NoSdCard » apparaît.
Aperçu : adresses d'équipement
L'adresse d'équipement est l'adresse numérique unique de chaque appareil bus CAN dans le réseau de bus CAN ; l'automate programmable et l'appareil bus CAN concerné échangent des données via cette adresse. Chaque appareil bus CAN doit avoir une propre adresse d'équipement unique. Si, par inadvertance, deux appareils bus CAN ont la même adresse d'équipement, un conflit a lieu et une erreur est affichée.
Pour de nombreux appareils bus CAN, l'adresse d'équipement peut être réglée automatiquement. Pour cela, les appareils bus CAN sont réglés en usine sur une adresse de base (dans la plupart des cas, l'adresse de base se termine par « 0 »). En dehors de ça, l'adresse de base n'est pas utilisée dans le réseau de bus CAN.
Si l'automate programmable ne trouve pas un appareil bus CAN dans le réseau de bus CAN au démarrage, il suppose que cet appareil bus CAN vient d'être remplacé. L'adresse de base est donc changée à l'adresse d'équipement de l'appareil bus CAN manquant.
Appareil bus CAN |
Adresse de base |
|---|---|
Variateur de fréquence pour la translation du pont |
10 |
Variateur de fréquence pour la translation du chariot de direction |
20 |
Variateur de fréquence du mécanisme de levage, modèle « Schneider » |
30 |
Clinomètre Chariot de direction |
40 |
Variateur de fréquence du mécanisme de levage, modèle « Siemens » |
50 |
Codeur absolu |
70 |
Afficheur LED à matrice de points |
100 |
Paramétrer le variateur de fréquence
Au démarrage du pont, les paramètres des variateurs de fréquence sont lus et comparés avec la configuration prédéfinie de l'automate programmable. Si les paramètres ne coïncident pas, les paramètres sont automatiquement transmis à nouveau au variateur de fréquence concerné.
De plus, les paramètres peuvent être à nouveau transmis manuellement.
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Afficher la sélection du profil de mouvement
Aperçu : navigation dans KranOS |
|---|
Utilisateur « SERVICE » 🡪 « Profil de mouvement » |
- Se connecter à KranOS en tant qu'utilisateur « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Sur l'écran d'accueil : dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Profil de mouvement ».
Démarrer le paramétrage
- La fenêtre « Profil de mouvement » s'affiche.
- Cliquer sur le bouton « Reparamétrer entièrement le variateur de fréquence ».
- La requête « Reparamétrer entièrement le variateur de fréquence ? » s'affiche.
- Cliquer sur le bouton « Reparamétrer ».
- Désactiver le pont à l'aide de l'interrupteur sectionneur ou de l'interrupteur principal.
- Attendre 60 s.
- Réactiver le pont.
- ABUControl redémarre.
- De plus, le variateur de fréquence est paramétré pendant le redémarrage.
Réinitialiser le variateur de fréquence et mesurer à nouveau le moteur de levage
Au démarrage du pont, le moteur de levage est mesuré électriquement. Lors de cette mesure, certaines valeurs électriques du moteur de levage sont contrôlées avec un courant d'essai. Ces résultats de mesure sont comparés par le variateur de fréquence avec les résultats de mesure du premier démarrage du pont lors de la mise en service et le variateur de fréquence est réglé en conséquence. Ainsi, le variateur de fréquence peut tenir compte de l'état thermique du moteur de levage pendant le fonctionnement.
La mesure au démarrage du pont peut être désactivée. Voir « Régler les paramètres étendus du profil de levage ». Dans ce cas, l'état thermique du moteur de levage n'est plus pris en compte.
Cette fonction permet de supprimer la mesure du premier démarrage du pont et de transmettre à nouveau les paramètres. La transmission des paramètres correspond au même volume qu'à la section « Paramétrer le variateur de fréquence ».
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Afficher la sélection du profil de mouvement
Aperçu : navigation dans KranOS |
|---|
Utilisateur « SERVICE » 🡪 « Profil de mouvement » |
- Se connecter à KranOS en tant qu'utilisateur « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Sur l'écran d'accueil : dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Profil de mouvement ».
Démarrer le paramétrage et mesurer à nouveau le moteur de levage
Bouton « Rétablir le réglage d'usine du variateur de fréquence »
- La fenêtre « Profil de mouvement » s'affiche.
- Cliquer sur le bouton « Rétablir le réglage d'usine du variateur de fréquence ».
- La requête « Rétablir le réglage d'usine du variateur de fréquence ? » s'affiche.
- Cliquer sur le bouton « Réinitialiser ».
- Le message « F0007 : variateur de fréq. réinitialisé. Désactiver et réactiver le pont » apparaît.
- Désactiver le pont à l'aide de l'interrupteur sectionneur ou de l'interrupteur principal.
- Attendre 60 s.
- Veiller à ce que le ou les moteurs de levage aient refroidi jusqu'à avoir atteint la température ambiante.
Sinon, la mesure risque d'être faussée et l'état thermique du moteur de levage ne peut pas être correctement pris en compte.
- Réactiver le pont.
- ABUControl redémarre.
- Sur le moteur de levage ou les moteurs de levage : la mesure du moteur lors de la mise en service est effectuée et les résultats de la mesure sont enregistrés.
- Sur tous les variateurs de fréquence : de plus, tous les variateurs de fréquence sont à nouveau paramétrés pendant le redémarrage.
Remplacer et référencer le codeur absolu
Le codeur absolu est monté sur le fin de course de réducteur ; il détermine la position exacte du tambour à câble et l'envoie à l'automate programmable.
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Uniquement pour fin de course de réducteur « GGS » avec codeur absolu « AWG »
Le codeur absolu est relié au fin de course de réducteur en tant qu'unité fixe et doit toujours être remplacé en même temps que le fin de course de réducteur.
La platine du codeur absolu ne doit pas être démontée du fin de course de réducteur, ni remplacée seule.
Après le remplacement de l'ensemble de l'unité, le nouveau codeur absolu doit être adressé et référencé automatiquement ou manuellement.
Remplacer le codeur absolu
La fin de course de réducteur ABUS « GGS » avec codeur absolu « AWG » est entièrement compatible avec les fins de course de levage « GPK » à codeur absolu « Kübler ». Si nécessaire, il est néanmoins possible d'installer également une fin de course de levage « GPK » avec codeur absolu « Kübler ».
- Démonter la fin de course de réducteur défectueux.
- Monter la nouvelle fin de course de réducteur.
Voir le manuel du produit « Fin de course de réducteur ABUS avec codeur absolu », chapitre « Montage et raccordement de la fin de course de réducteur ».
- Réinitialiser les points de commutation du limiteur de course inférieure, du limiteur de course supérieure et du limiteur de course de secours.
Voir « Régler le point de commutation de la fin de course levage bas ».
Référencer le codeur absolu
Après avoir remplacé le codeur absolu, celui-ci doit être référencé. Ce référencement ne fait pas partie intégrante du réglage des points de commutation du fin de course de réducteur ni de l'étalonnage du système de mesure de charge ; le référencement est important pour les calculs internes (par ex. le contrôle de balancement de la charge et le pronostic de l'état d'usure). Si le codeur absolu n'est pas correctement référencé, des dysfonctionnements du contrôle de balancement de la charge et des erreurs de calculs du pronostic de l'état d'usure peuvent apparaître.
Les trois points de commutation du fin de course de réducteur doivent être déjà correctement réglés avant le référencement du codeur absolu.
Mesurer le point de référence :
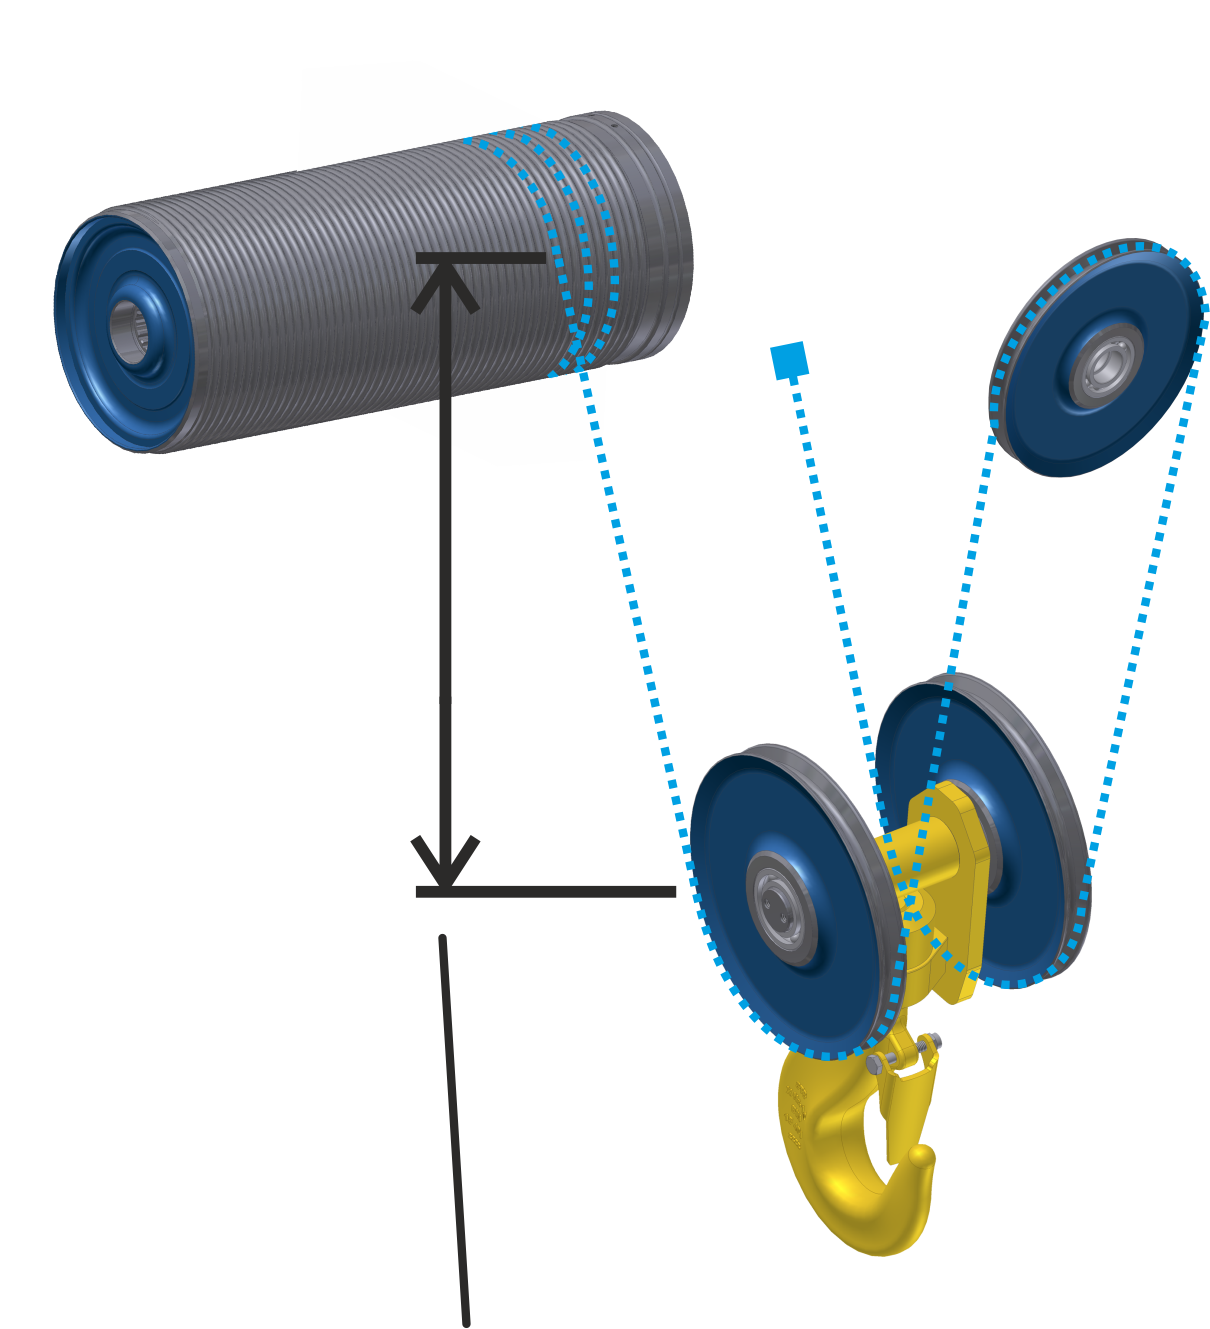
- Placer le crochet de levage dans une position dans laquelle le point de référence peut être mesuré simplement (par ex. environ 1,5 m en dessous de la position la plus haute du crochet).
- Mesurer la distance verticale entre le centre du tambour à câble et le centre de la poulie de renvoi du moufle inférieur.
Régler le point de référence :
Aperçu : navigation dans KranOS |
|---|
Utilisateur « SERVICE » à « Mécanisme de levage » à « Codeur absolu » |
- Se connecter à KranOS en tant qu'utilisateur « SERVICE » (niveau d'utilisateur [2]). Voir « S'inscrire et se connecter dans KranOS ».
- Dans le menu principal, sélectionner le mécanisme de levage souhaité (par exemple le mécanisme de levage 1).
- La fenêtre du mécanisme de levage souhaité apparaît.
- Dans le menu « Réglages » (trois barres horizontales), cliquer sur l'option de menu « Codeur absolu ».
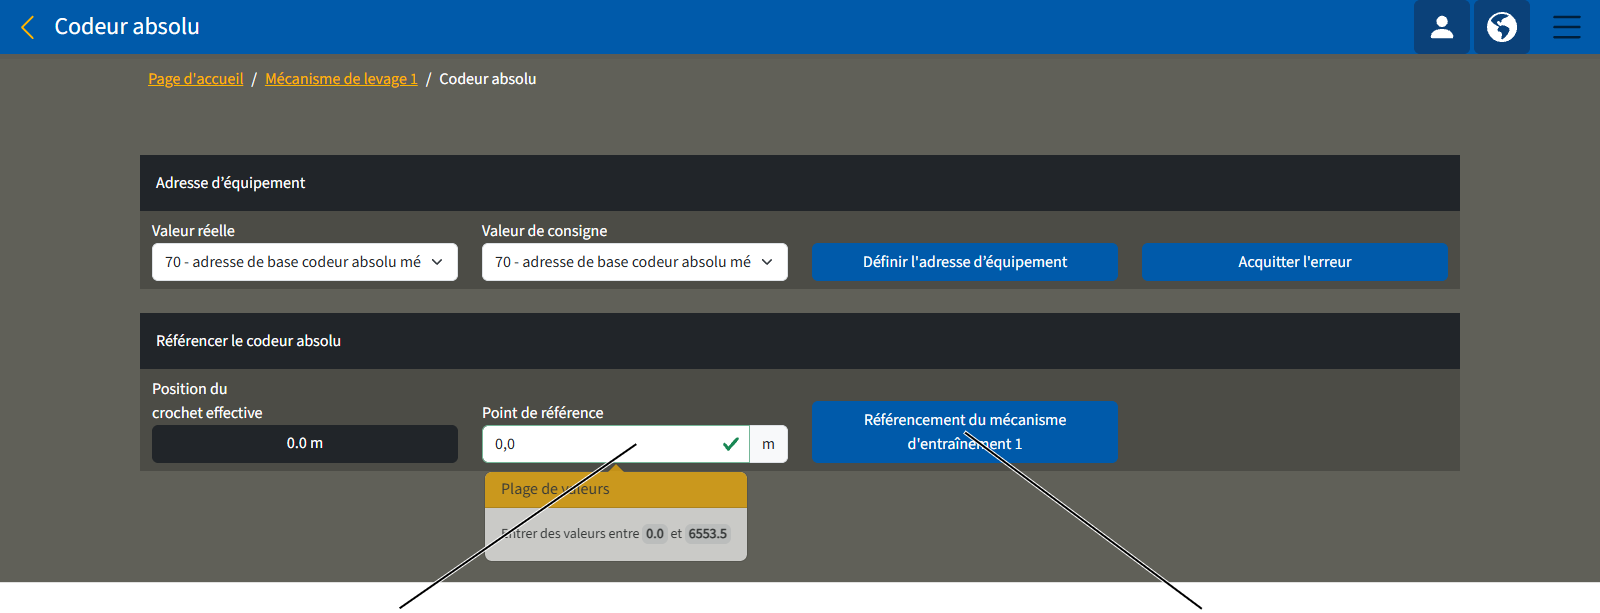
- La fenêtre « Codeur absolu » s'affiche.
- Dans le champ de saisie « Point de référence », entrer la valeur précédemment mesurée.
- Cliquer sur le bouton du mécanisme d'entraînement souhaité (par exemple « Référencement du mécanisme d'entraînement 1 »).
- Un dialogue de sécurité apparaît.
- Cliquer sur le bouton « Effectuer le référencement ».
- La valeur entrée est sauvegardée.
Aperçu général : résistance de terminaison dans le réseau de bus CAN
Dans un réseau de bus CAN comme ABUControl, un câble de bus CAN sert de branche principale. Des résistances de terminaison doivent être intégrées des deux côtés de la line principale du câble de bus CAN. Celles-ci suppriment les perturbations du câble de bus CAN. Sur cette ligne principale, il serait possible de brancher d'autres appareils bus CAN du réseau de bus CAN en étoile sur un distributeur CAN, sans résistance de terminaison.
La structure du réseau de bus CAN peut considérablement varier en fonction du pont. Ici, par exemple, la position de l'afficheur LED à matrice de points doit être prise en compte, de même que le nombre de chariots de direction, le type (double mécanisme de levage avec deux motoréducteurs du dispositif de levage par chariot de direction) et autres.
Ce chapitre décrit les deux réseaux de bus CAN fondamentaux pour ponts équipés d'un ou de deux chariots de direction. Pour tous les autres réseaux de bus CAN, contacter le service après-vente ABUS.
Lors du remplacement d'appareils bus CAN :
Lorsque des appareils bus CAN sont remplacés (ex. : automate programmable, distributeur CAN, afficheurs LED à matrice de points, etc.), la résistance de terminaison doit être réglée sur le nouvel appareil bus CAN de la même manière que sur l'appareil bus CAN défectueux.
Uniquement pour un pont équipé d'un chariot de direction
Distributeur CAN dans le coffret électrique du pont avec résistance de terminaison « off »Distributeur CAN dans le chariot de direction « off »
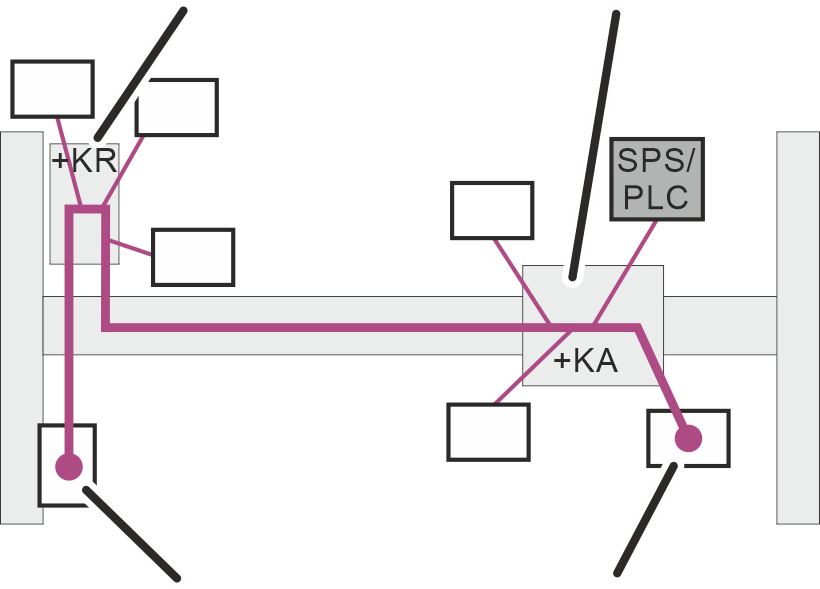
Dans le réseau de bus CAN d'ABUControl, le brin principal, sur un pont équipé d'un chariot de direction, va du du chariot de direction au codeur absolu (AWG) en passant par le coffret électrique du pont (+KR) jusqu'à l'afficheur LED à matrice de points.
Les résistances de terminaison dans le codeur absolu (AWG) et dans l'afficheur LED à matrice de points sont activées. La résistance de terminaison dans le distributeur CAN dans le coffret électrique du pont (+KR) et dans le coffret électrique du chariot de direction (+KA) est désactivée.
Uniquement pour pont avec deux chariots de direction
Distributeur CAN, résistance de terminaison « off »Distributeur CAN dans le chariot de direction 1 « off »
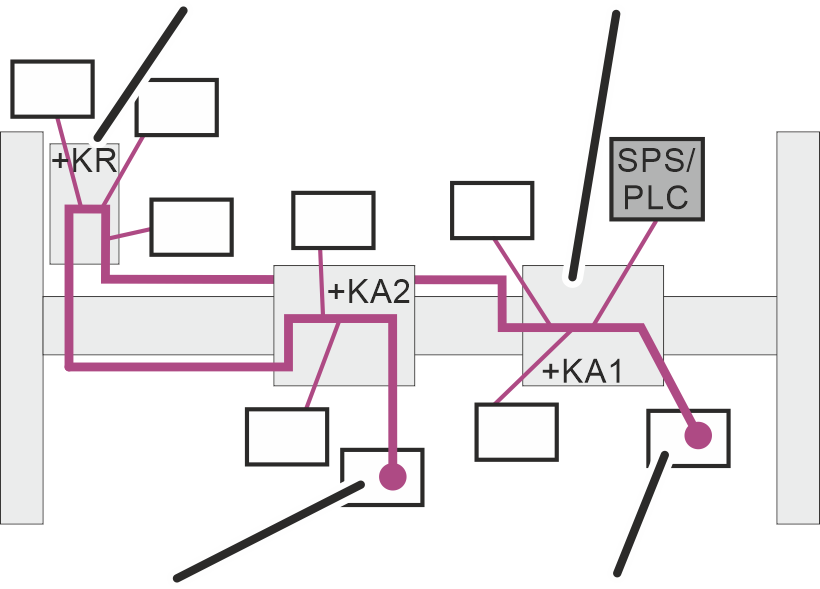
Dans le réseau de bus CAN d'ABUControl, le brin principal, sur un pont équipé de deux chariots de direction, va du codeur absolu 1 (AWG 1) au codeur absolu 2 (AWG 2) en passant par le coffret électrique du pont (+KR).
Les résistances de terminaison sont activées respectivement sur les codeurs absolus 1 et 2 (AWG 1 et AWG 2). La résistance de terminaison dans le distributeur CAN dans le coffret électrique du pont (+KR) et dans le coffret électrique du chariot de direction (+KA) est désactivée.
Connecter ABUControl à un autre réseau WiFi
Normalement, le module sans fil établit un propre réseau WiFi. Avec un ordinateur compatible WiFi, une connexion sans fil peut être établie avec le réseau WiFi du pont.
Si le client dispose déjà d'un réseau WiFi, ABUControl peut toutefois être également connecté comme usager WiFi au réseau WiFi existant.
Pour cela, les réglages du module sans fil (ex. : adresse IP, SSID,…) peuvent être adaptés en conséquence.
- Contacter le service après-vente ABUS. Voir « Service après-vente ABUS ».
Remédier aux erreurs du pont avec ABUControl
Si le pont équipé d'ABUControl ne fonctionne pas ou ne fonctionne pas comme prévu, un dysfonctionnement d'ABUControl peut en être la cause.
Codes de dysfonctionnements
Apparition d'un message sur l'afficheur LED à matrice de points :
- L'afficheur LED à matrice de points affiche le code d'erreur et le message d'ABUControl sous forme de texte défilant.
La vitesse du texte peut être définie dans KranOS dans les paramètres de translation du pont ou les paramètres de translation de chariot. Voir « Régler les paramètres étendus des profils de translation (profil de translation du pont, profil de translation du chariot de direction) ».
Confirmer les messages
Les messages affichés sont divisés en trois catégories en fonction de leur gravité.
- La catégorie « 1 », « 2 » ou « 3 » apparaît à la fin du message.
- « .3 » : message d'information. L'utilisation normale du pont peut continuer.
Pour confirmer l'affichage du message, appuyer sur le bouton d'arrêt d'urgence ou sur l'avertisseur.
- « .2 » : erreur de faible gravité. La fonction d'arrêt d'urgence est déclenchée, le pont s'arrête.
Pour confirmer l'affichage du message, appuyer sur le bouton d'arrêt d'urgence ou sur l'avertisseur.
Si l'erreur ne se produit pas à nouveau, l'utilisation normale du pont peut continuer.
Si l'erreur se produit à nouveau, le message ne réapparait pas. L'utilisation du pont peut continuer, mais l'axe de mouvement du pont concerné par l'erreur peut être utilisé uniquement à vitesse lente.
- « .1 » : erreur de grande gravité. La fonction d'arrêt d'urgence est déclenchée, le pont s'arrête.
Pour confirmer l'affichage du message, appuyer sur le bouton d'arrêt d'urgence ou sur l'avertisseur. Si l'erreur est due à un variateur de fréquence, le pont doit être en plus désactivé, puis réactivé dans son intégralité.
Si l'erreur ne se produit pas à nouveau, l'utilisation normale du pont peut continuer.
Si l'erreur se produit à nouveau, le message réapparait. La fonction d'arrêt d'urgence est à nouveau déclenchée.
Interprétation des messages
Les chiffres qui précèdent le message indiquent à quel endroit (par ex. sur quel axe de mouvement du pont) s'est produite l'erreur et quel chariot de direction ou quel mécanisme de levage (si le pont est équipé de plusieurs chariots de direction) est concerné.
Les troisième et quatrième chiffres indiquent le numéro de l'erreur
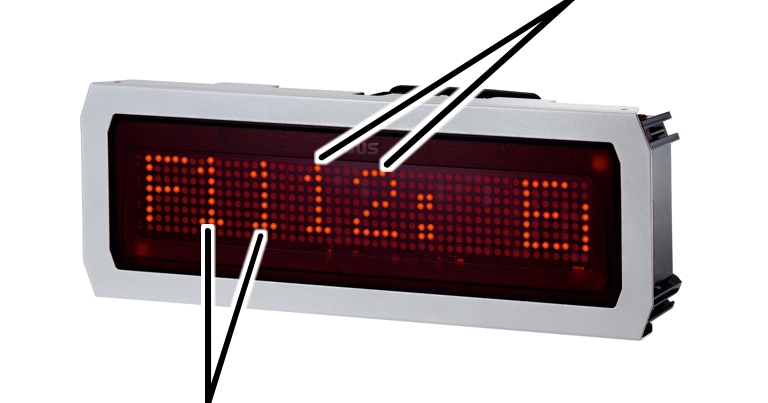
- Premier et deuxième chiffres : numéro du mécanisme de levage, du chariot de direction ou de l'entraînement du pont, combiné à l'axe de mouvement du pont ou à la zone de fonctionnement
- Troisième et quatrième chiffres : numéro de l'erreur
Il en découle les combinaisons suivantes pour les deux premiers chiffres :
Chiffres |
Lieu |
|---|---|
F00_ _ |
Erreur à caractère général |
F11_ _ |
Mécanisme de levage 1, motoréducteur du dispositif de levage 1 |
F12_ _ |
Mécanisme de levage 1, motoréducteur du dispositif de levage 2 |
F21_ _ |
Mécanisme de levage 2, motoréducteur du dispositif de levage 1 |
F22_ _ |
Mécanisme de levage 2, motoréducteur du dispositif de levage 2 |
F31_ _ |
Mécanisme de levage 3, motoréducteur du dispositif de levage 1 |
F32_ _ |
Mécanisme de levage 3, motoréducteur du dispositif de levage 2 |
F13_ _ |
Chariot de direction 1 |
F23_ _ |
Chariot de direction 2 |
F33_ _ |
Chariot de direction 3 |
F14_ _ |
Motoréducteur du pont variateur de fréquence 1 |
F24_ _ |
Motoréducteur du pont variateur de fréquence 2 (uniquement avec guidage électronique et entraînement du pont à 4 galets) |
« Motoréducteur du dispositif de levage 2 »“(F_2_ _) est utilisé uniquement dans le cas de doubles mécanismes de levage. Tous les autres mécanismes de levage ont un seul motoréducteur du dispositif de levage (F_1_ _)
« Mécanisme de levage 2 » et « Mécanisme de levage 3 » ainsi que « Chariot de direction 2 » et « Chariot de direction 3 » concerne les ponts à deux et trois chariots de direction.
Un pont dispose normalement d'un variateur de fréquence pour les deux motoréducteurs de pont (F14_ _). Sur les ponts à guidage électronique, chacun des deux variateurs de fréquence dispose de son propre variateur de fréquence (F14_ _ et F24_ _). Sur les entraînements de pont à 4 galets, en cas de plus grande consommation des moteurs, les quatre motoréducteurs sont répartis sur deux variateurs de fréquence.
Chiffres |
Lieu |
|---|---|
F40_ _ |
Maintien à distance de ponts |
F41_ _ |
Commande de contournement |
F51_ _ |
Maintien à distance des chariots de direction chariot 1 |
F52_ _ |
Maintien à distance des chariots de direction chariot 2 |
F53_ _ |
Maintien à distance des chariots de direction chariot 3 |
F60_ _ |
Sécurité anti-dépassement |
Liste de messages
Généralités |
|---|
« F0001 : Standby.3 » Le pont est en marche et en veille. Déverrouiller le bouton d’arrêt d’urgence ou connecter l'émetteur pour utiliser le pont. |
« F0003 automate programmable: écriture sur la carte SD a échoué.3 » Une erreur s’est produite lors de l’enregistrement de données sur la carte SD qui se trouve dans l’automate programmable. Vérifier la carte SD et, si nécessaire, mettre en place une nouvelle carte SD. |
« F0004 contacteur principal: erreur de fonctionnement.1 » Le contacteur principal est activé alors qu’il devrait être désactivé parce que le bouton d’arrêt d’urgence a été actionné. |
« F0032 : Programmer une position.3 » La fonction Apprentissage est active avec la commande de positionnement. |
« F0048 : Assistant crochet limité.3 » L'assistant crochet ne peut être utilisé que de façon limitée, par ex. le levage n'est pas possible ou la translation n'est pas possible dans une certaine direction. |
Mécanisme de levage |
|---|
« F_ _05 mécanisme de levage: la mesure du moteur à échoué.1 » La mesure électrique du moteur de levage lors de la mise en marche du pont a échoué. |
« F_ _17 méc. de levage: fin de course levage de secours atteint.1 » Le crochet de levage a dépassé le point de commutation du fin de course levage haut et a actionné le fin de course levage de secours. Vérifier le point de commutation et le fin de course de réducteur. |
« F_ _20 méc. lev.: hauteur crochet dépassée.1 » Le crochet de levage a dépassé la hauteur de crochet maximale réglée. |
« F_ _26: méc. de lev.: usure câble > 80 %.3 » Le câble a atteint 80 % de l'état d'usure nécessitant le remplacement. Faire effectuer un contrôle régulier. |
« F_ _27: méc. de lev.: attention! Usure câble > 100 %.3 » Le câble a atteint 100 % de l'état d'usure nécessitant le remplacement. Ne plus utiliser le pont. Faire effectuer un contrôle régulier. |
« F_ _31 méc. de levage: vitesse de rotation trop élevée/faible.1 » La vitesse de rotation réelle du mécanisme de levage (mesurée par le codeur absolu) dépasse le seuil de tolérance (trop haut/trop bas) par rapport à la vitesse de rotation de consigne du mécanisme de levage. |
« F_ _32 ou F_ _33 mécanisme de levage synchronisation: écart excessif.1 » Lors de la synchronisation de deux mécanismes de levage sur un pont équipé de deux mécanismes de levage ou sur deux ponts en fonctionnement en tandem, une trop grande différence de hauteur est apparue entre les deux crochets de levage lors du levage ou de la descente. |
« F_ _35 méc. lev.: écart vitesse variateur trop élevé.1 » Il y a une différence entre la valeur mesurée et la valeur prescrite de régime sur le variateur de fréquence du mécanisme de levage. |
« F_ _36 micro-vitesse: commutation a échoué.1 » Les contacteurs de commutation entre les enroulements n’ont pas réagi. |
« F_ _37 mécan. lev.: err. disp. anti-mou câb.3 » Lors de l'initialisation du dispositif anti-mou de câble, une erreur est apparue. Acquitter l'erreur et répéter l'opération. |
Chariot de direction |
|---|
« F_ _25 translation du chariot synchronisation: écart excessif.1 » Lors de la synchronisation de deux chariots de direction sur un pont équipé de plus d’un chariot de direction, une trop grande différence de distance est apparue entre les deux chariots de direction lors de la translation des chariots de direction. |
« F_ _26 transl. char. synchr. en fonct. tandem: écart excessif.1 » Lors de la synchronisation de deux chariots de direction sur deux ponts en fonctionnement en tandem, une trop grande différence de distance est apparue entre les deux chariots de direction lors de la translation des chariots de direction. |
« F_ _27 trans. char. capt. dist.: hors champ de déplac. à drte.1 » Sur le capteur de distance translation du chariot de direction vers la droite, la valeur mesurée a dépassé la limite supérieure ou est restée en dessous de la limite inférieure. |
« F_ _28 trans. char. capt. dist.: hors champ de déplac. à gche.1 » Sur le capteur de distance translation du chariot de direction vers la gauche, la valeur mesurée a dépassé la limite supérieure ou est restée en dessous de la limite inférieure. |
« F_ _29 trans. char. capt. dist. à droite: erreur de diagnostic.1 » Erreur de diagnostic avec le capteur de distance translation du chariot de direction vers la droite. Le capteur de distance est régulièrement testé à l’arrêt au niveau interne. Pour ce test, les sorties du capteur de distance sont brièvement commutées. |
« F_ _30 trans. char. capt. dist. à gauche: erreur de diagnostic.1 » Erreur de diagnostic avec le capteur de distance translation du chariot de direction vers la gauche. Le capteur de distance est régulièrement testé à l’arrêt au niveau interne. Pour ce test, les sorties du capteur de distance sont brièvement commutées. |
« F_ _40 transl. chariot: écart vitesse variateur trop élevé.1 » Il y a une différence entre la valeur mesurée et la valeur prescrite de régime sur le variateur de fréquence du mécanisme de levage. |
« F_ _41 trans. char.: capt. dist.: sens marche à drte invers..1 » Le chariot de direction se déplace dans un sens de marche (sens de rotation variateur de fréquence translation du chariot de direction) qui diffère de celui constaté par le capteur de distance translation du chariot de direction vers la droite. |
« F_ _42 trans. char.: capt. dist.: sens marche à gche invers..1 » Le chariot de direction se déplace dans un sens de marche (sens de rotation variateur de fréquence translation du chariot de direction) qui diffère de celui constaté par le capteur de distance translation du chariot de direction vers la gauche. |
Chariot de direction |
|---|
« F_ _49 transl. chariot dr.: contacteur n'active pas.1 » En appuyant sur le bouton-poussoir « Translation du chariot de direction à droite », le contacteur n'active pas. |
« F_ _50 transl. chariot dr.: contacteur ne coupe pas.1 » En relâchant le bouton-poussoir « Translation du chariot de direction à droite », le contacteur ne coupe pas. |
« F_ _51 transl. chariot g.: contacteur n'active pas.1 » En appuyant sur le bouton-poussoir « Translation du chariot de direction à gauche », le contacteur n'active pas. |
« F_ _52 transl. chariot g.: contacteur ne coupe pas.1 » En relâchant le bouton-poussoir « Translation du chariot de direction à gauche », le contacteur ne coupe pas. |
« F_ _53 transl. chariot rapide: contacteur n'active pas.1 » En appuyant sur le bouton-poussoir « Translation du chariot de direction rapide », le contacteur n'active pas. |
« F_ _54 transl. chariot rapide: contacteur ne coupe pas.1 » En relâchant le bouton-poussoir « Translation du chariot de direction rapide », le contacteur ne coupe pas. |
Translation du pont |
|---|
« F_ _20 transl. pont synchron. en fonct. tandem: écart excessif.1 » Lors de la synchronisation des motoréducteurs de pont sur deux ponts en fonctionnement en tandem, une trop grande différence est apparue entre les deux ponts lors de la translation de pont. |
« F_ _28 trans. du pont capt. dist.: hors champ de déplac. avant.1 » Sur le capteur de distance translation du pont avance, la valeur mesurée a dépassé la limite supérieure ou est restée en dessous de la limite inférieure. |
« F_ _29 trans. du pont capt. dist.: hors champ de déplac. recul.1 » Sur le capteur de distance translation du pont recul, la valeur mesurée a dépassé la limite supérieure ou est restée en dessous de la limite inférieure. |
« F_ _30 transl. du pont capt. dist. avant: erreur de diagnostic.1 » Erreur de diagnostic avec le capteur de distance translation du pont avance. Le capteur de distance est régulièrement testé à l’arrêt au niveau interne. Pour ce test, les sorties du capteur de distance sont brièvement commutées. |
« F_ _35 transl. pont: écart vitesse variateur trop élevé.1 » Il y a une différence entre la valeur mesurée et la valeur prescrite de régime sur le variateur de fréquence du mécanisme de levage. |
« F_ _31 transl. du pont capt. dist. arrière: err. de diagnostic.1 » Erreur de diagnostic avec le capteur de distance translation du pont recul. Le capteur de distance est régulièrement testé à l’arrêt au niveau interne. Pour ce test, les sorties du capteur de distance sont brièvement commutées. |
« F_ _37 pont: capt. dist. av: sens de marche avant invers..1 » Le pont se déplace dans un sens de marche (sens de rotation variateur de fréquence translation du pont) qui diffère de celui constaté par le capteur de distance translation du pont avance. |
« F_ _38 pont: capt. dist. et sens de marche recul invers..1 » Le pont se déplace dans un sens de marche (sens de rotation variateur de fréquence translation du pont) qui diffère de celui constaté par le capteur de distance translation du pont recul. |
Translation du pont |
|---|
« F_ _44 Safety: arrêt sûr (STO) en zone de fin de course.3 » Grâce à l'automate programmable de sécurité, la plage d'interrupteur de fin de course de pont active un arrêt sûr (STO) en cas de dépassement du point de commutation. |
« F_ _45 transl. pont av.: contacteur n'active pas.1 » En appuyant sur le bouton-poussoir « Translation du pont en avant », le contacteur n'active pas. |
« F_ _46 transl. pont av.: contacteur ne coupe pas.1 » En relâchant le bouton-poussoir « Translation du pont en avant », le contacteur ne coupe pas. |
« F_ _47 transl. pont arr.: contacteur n'active pas.1 » En appuyant sur le bouton-poussoir « Translation du pont en arrière », le contacteur n'active pas. |
« F_ _48 transl. pont arr.: contacteur ne coupe pas.1 » En relâchant le bouton-poussoir « Translation du pont en arrière », le contacteur ne coupe pas. |
« F_ _61 transl. pont rapide: contacteur n'active pas.1 » En appuyant sur le bouton-poussoir « Translation du pont rapide », le contacteur n'active pas. |
« F_ _62 transl. pont rapide: contacteur ne coupe pas.1 » En relâchant le bouton-poussoir « Translation du pont rapide », le contacteur ne coupe pas. |
Liste des messages pour les fins de course translation redondants et les sécurités anti-collision
Dans le cas d'un fin de course translation redondant, d'un maintien à distance de ponts ou d'un maintien à distance des chariots, deux interrupteurs à levier en croix ou cellules photoélectriques sont utilisés sur un point de commutation pour renforcer encore la sécurité. Si, lors du dépassement du point de commutation, les deux interrupteurs à levier en croix ou cellules photoélectriques ne se déclenchent pas simultanément, le message correspondant apparaît. Le pont ou le chariot de direction freinent néanmoins conformément à la fonction.
Translation du pont |
|---|
« F_ _26 translation du pont : coup tot red. état encl diff.3 » |
« F_ _27 translation du pont : arr prog red. état encl diff.3 » |
Maintien à distance de ponts |
|---|
« F_ _16 main. dis ponts: coup tot red. 1/2 av: état encl diff.3 » |
« F_ _17 main. dis ponts: coup tot red. 1/2 re: état encl diff.3 » |
« F_ _18 main. dis ponts: coup tot red. 1/2 av/re état encl dif.3 » |
« F_ _19 main. dis ponts: arr prog red. 1/2 av: état encl diff.3 » |
« F_ _20 main. dis ponts: arr prog red. 1/2 re: état encl diff.3 » |
« F_ _21 main. dis ponts: arr prog red. 1/2 av/re état encl dif.3 » |
Maintien à distance des chariots |
|---|
« F_ _16 main. dis: coup tot redond. 1/2 dte état d’encl. diff..3 » |
« F_ _17 main. dis: coup tot redond. 1/2 gche état encl. diff..3 » |
« F_ _18 main. dis: coup tot redond. 1/2 dte/gche ét encl diff..3 » |
« F_ _19 main. dis: arr. prog. redond. 1/2 dte état d’encl. diff..3 » |
« F_ _20 main. dis: arr. prog. redond. 1/2 gche état encl. diff..3 » |
« F_ _21 main. dis: arr. prog. redond. 1/2 dte/gche ét encl diff..3 » |
« WAITING » apparaît sur l'afficheur LED à matrice de points :
Même après plusieurs minutes après activation de la tension de service du pont, « WAITING » s'affiche sur l'afficheur LED à matrice de points.
- L'afficheur LED à matrice de points ne reçoit pas de signaux de la commande. Cause possible : l'AP est perturbé ou défectueux.
- Si le pont démarre après un bref temps d'attente, l'afficheur LED à matrice de points affiche toujours « WAITING », l'afficheur LED à matrice de points est défectueux ou le câble de l'afficheur LED à matrice de points est endommagé.
« NO SIGNAL » apparaît sur l'afficheur LED à matrice de points :
- L'afficheur LED à matrice de points a déjà reçu des signaux valides de la commande. Ils ont cependant été interrompus ou perturbés.
Afficher les messages dans KranOS
Les codes d'erreur et messages actuels d'ABUControl, les codes d'erreur du variateur de fréquence ainsi qu'un fichier-journal de tous les messages apparus jusqu'ici peuvent être affichés dans KranOS.
Pour cette étape de travail, un accès à KranOS via un ordinateur portable ou une tablette est requis. L'utilisateur « CUSTOMER » (client) (niveau d'utilisateur [1]) ou « SERVICE » (niveau d'utilisateur [2]) doit être connecté.
Code d'erreur du variateur de fréquence
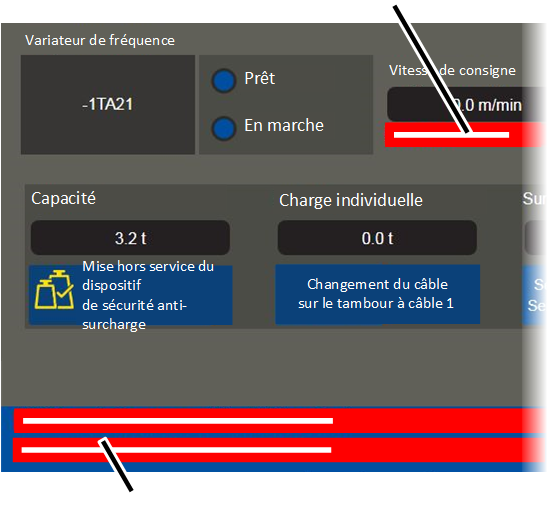
Affichage des messages actuels d'ABUControl :
- Dans les fenêtres des axes de mouvement du pont, les messages d'erreur actuels d'ABUControl pour l'axe de mouvement de pont concerné s'affichent dans la zone du bas.
Affichage des codes de d'erreur du variateur de fréquence :
- Dans la fenêtre destinée à l'axe de mouvement de pont correspondant, le code d'erreur du variateur de fréquence s'affiche dans la zone « Variateur de fréquence ».
- De plus, le code d'erreur du variateur de fréquence s'affiche avec le message « F_ _ 01 : mécanisme de levage: variat. de fréq. code d'erreur: _ _ _ », « F_ _ 01 : chariot de direction: variat. de fréq. code d'erreur: _ _ _ » ou « F_ _ 01 : pont: variateur de fréquence code d'erreur: _ _ _ » sous forme de message collectif d'ABUControl dans la zone du bas.
Affichage du fichier-journal :
Voir « Afficher le fichier-journal ».
Service après-vente ABUS
Uniquement en Allemagne
- Si vous les connaissez, préparez-vous à donner le numéro du produit, le numéro de série et le numéro de client.
- Appeler la centrale après-vente ABUS :
- Téléphone : +49 (0)2261-37-237
- En dehors des heures de service, veuillez laisser un message sur le répondeur.
- Le service après-vente ABUS vous rappellera très rapidement.
- Si besoin est, envoyez la description du problème par fax ou e-mail :
- Fax : +49 (0)2261-37-265
- E-mail : service@abus-kransysteme.de
En dehors de l'Allemagne uniquement
- Appeler la filiale ABUS ou le partenaire après-vente local.
La filiale ABUS ou le partenaire après-vente local vous fournira les coordonnées et vous informera sur les interlocuteurs et leur disponibilité.