De un vistazo:
Generalidades
Afecta a todas aquellas personas que trabajan con la grúa, junto a la grúa o en su proximidad.
Para empezar
Cómo utilizar este manual de producto
En este manual de producto se utilizan los símbolos siguientes:
- Esta es una instrucción de procedimiento que exige la realización de un determinado paso.
- Este es el resultado de una acción y describe lo que sucede en el aparato.
- Esta es una enumeración.
Solo con...
Los apartados con marco punteado se aplican solo a determinados diseños, variantes u opciones. Bajo el título de "Solo con..." se indican las condiciones para la aplicación de este apartado.
Instrucciones sobre el manual de producto
Lea detenidamente el manual de producto antes de iniciar los trabajos. Observe en todos los casos los demás posibles manuales de producto para accesorios y componentes.
Conserve después el manual de producto siempre cerca de la grúa. Debe estar accesible para todas las personas que trabajan con o en la grúa.
En caso de venta, alquiler o similares, entregue siempre el manual de producto junto con la grúa.
Uso correcto
ABUControl es un mando modular de la grúa basado en un PLC central y distintos dispositivos CAN-Bus que se comunican entre sí mediante una red CAN-Bus. Sirve para controlar un puente grúa ABUS con uno o más carros mediante mando a distancia por radio ABURemote o botonera ABUCommander.
- ABUControl es un mando de grúa modular e interconectado. Todos los componentes de ABUControl están ajustados y programados entre sí. Los dispositivos CAN-Bus y otros componentes solo pueden ser sustituidos por recambios originales idénticos.
- El ABUControl solo puede utilizarse con los ajustes específicos de ABUS realizados en fábrica.
- ABUControl solo debe utilizarse en puentes grúa ABUS. No se debe conectar nunca a productos de otras marcas.
- Los ajustes en KranOS solo pueden ser realizados por personal cualificado.
Normativa
En el momento de su fabricación, la instalación se produce y comprueba según las normas, reglas y directrices europeas. En la declaración de conformidad o en la de montaje se especifican los principios de diseño y construcción. Estos principios deben cumplirse también durante el montaje, el manejo, la verificación y el mantenimiento, al igual que todas las disposiciones de seguridad laboral aplicables.
La normativa aplicable en cada caso particular depende principalmente de la aplicación de la grúa y de las normas locales aplicables. ¡Compruebe y cumpla las normas vigentes y actuales así como las disposiciones sobre seguridad laboral! Véase también la declaración de conformidad o de montaje.
Garantía
- ABUS no asume responsabilidad alguna por daños causados por un uso indebido, por personal insuficientemente formado, por trabajos realizados de forma incorrecta, así como por modificaciones u otras transformaciones en la grúa o sus componentes, no autorizadas por ABUS.
- El derecho a garantía se cancelará cuando se modifiquen componentes bajo responsabilidad propia, cuando se monte, use o mantenga la grúa y sus componentes de forma distinta a la descrita en este manual de producto, o cuando se utilicen recambios que no sean los originales de ABUS.
- Solo se garantiza el uso seguro de la grúa y sus componentes cuando se utilicen recambios originales de ABUS.
Advertencias sobre la seguridad
Observe las siguientes instrucciones para un manejo seguro de la grúa. Encontrará advertencias de seguridad especiales en los apartados en los que se dé una situación de peligro.
- Tras pulsar el pulsador de paro de emergencia sigue habiendo altas tensiones en el mando de la grúa y en el del carro, que pueden provocar la muerte.
- Antes de trabajar en la grúa hay que cortar la alimentación eléctrica y esperar al menos 15 minutos hasta que se haya descargado toda la tensión.
ABUControl
Descripción del sistema
El ABUControl consta de:
- Mando de la grúa
- Mando del carro
- Codificador absoluto en el tambor de cable
- Sistema de medición de cargas en el polipasto
- Codificador absoluto en el motor de elevación (opcional)
- Sensor de distancia en el carro o los carros (opcional)
- Sensor de distancia en la grúa (opcional)
- Otros limitadores de desplazamiento (interruptor de cruceta y/o fotocélula de reflexión) (opcional)
- Indicador LED matricial
- Interruptores de cruceta adicionales para control de perfil de nave (opcional)
- Medidor de inclinación en el carro (opcional)
Vista general del mando de la grúa:
El mando de la grúa varía según el tipo de grúa en el que se instala. La imagen siguiente sirve a modo de orientación.
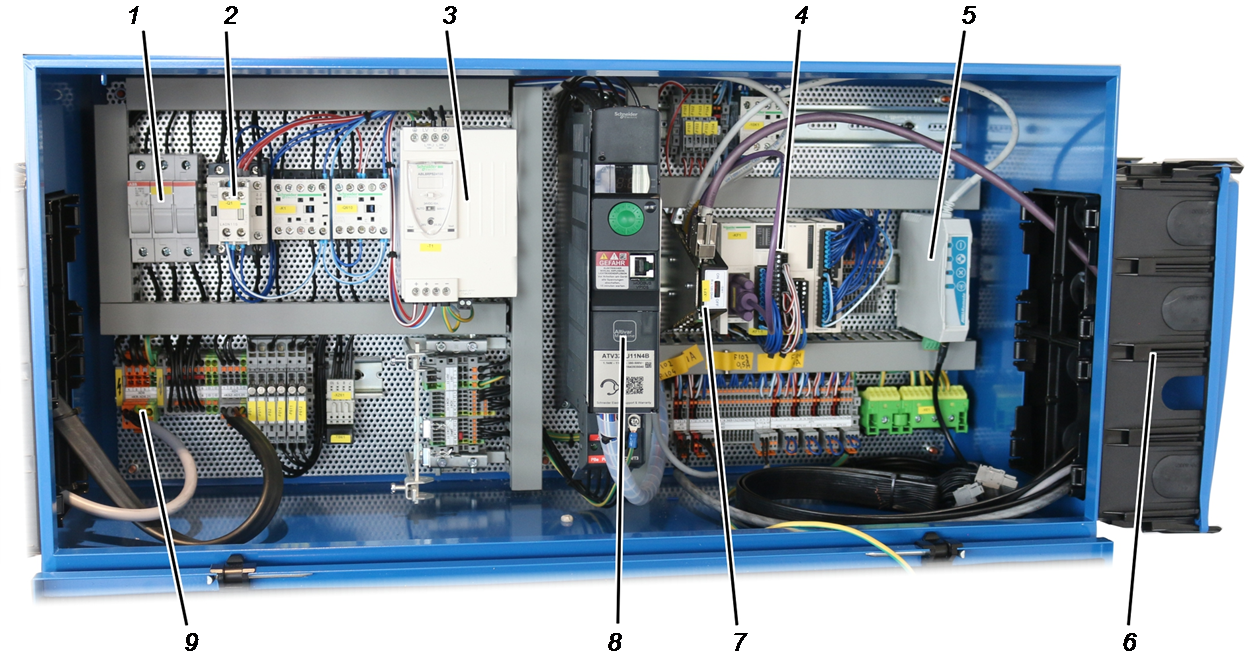
- 1: Interruptor seccionador de fusibles
- 2: Contactor principal
- 3: Fuente de alimentación
- 4: Acoplador de bus de campo para señales de entrada y salida
- 5: Receptor del ABURemote
- 6: Carcasa de brida
- 7: Distribuidor de señales CAN
- 8: Convertidor de frecuencia
- 9: Alimentación
Vista general del mando del carro:
El mando del carro varía según el tipo de carro en el que se instala. La imagen siguiente sirve a modo de orientación.
1 2 3 4 5
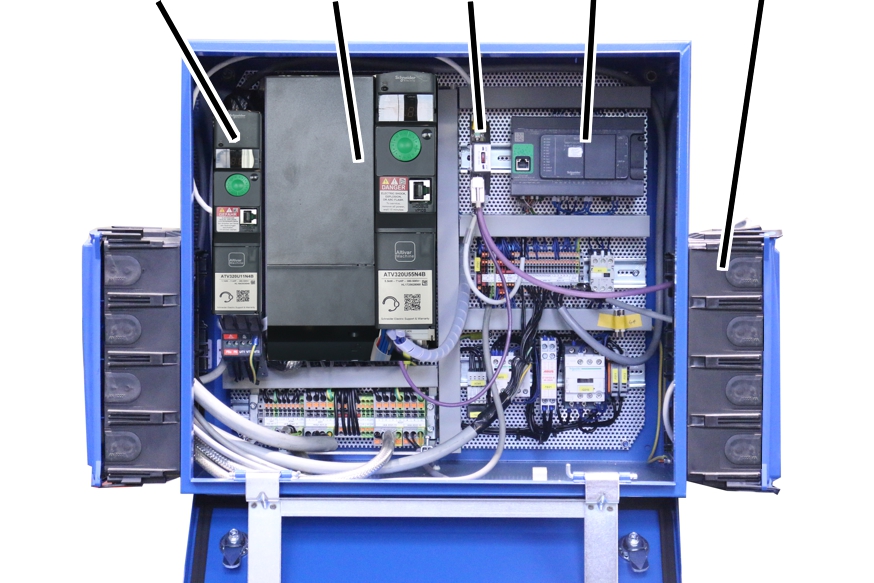
- 1: Convertidor de frecuencia del motor de carro
- 2: Convertidor de frecuencia del polipasto
- 3: Distribuidor de señales CAN
- 4: PLC
- 5: Carcasa de brida
Solo con codificador absoluto 'AWG'
Codificador absoluto 'AWG' (en el interruptor de fin de engranaje 'GGS'):
- 1: Relés y regleta de machos para funciones adicionales de conmutación (opción)
- 2: Rueda de ajuste para la dirección del dispositivo (opción)
- 3: Botón para reiniciar la dirección del dispositivo
- 4: Platina
- 5: Conmutador de la resistencia de terminación
- 6: Conexión para la red CAN-Bus y la red Modbus
Solo con codificador absoluto 'Kübler'
Codificador absoluto 'Kübler' (en interruptor de fin de engranaje 'GPK'):
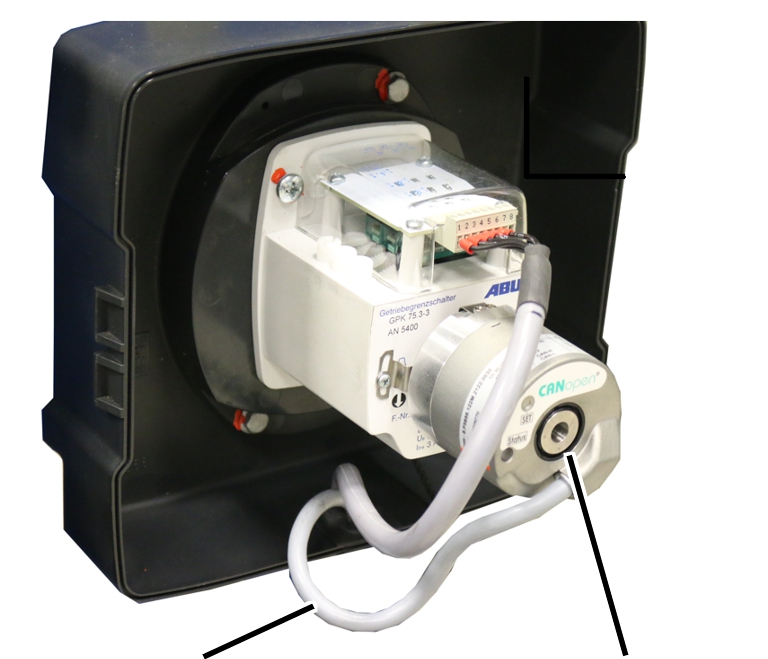
- 1: Línea CAN-Bus
- 2: Codificador absoluto 'Kübler'
Características
ABUControl:
- ABUControl es un mando de grúa modular basado en componentes electrónicos de alta calidad de la tecnología de automatización. Los distintos módulos están enlazados entre sí y ofrecen un mando inteligente de las funciones de la grúa.
- El ABUControl trabaja con un PLC como ordenador central. Analiza las órdenes de mando del mando a distancia por radio o botonera, así como todas las respuestas de los codificadores absolutos, limitadores de desplazamiento (interruptor de cruceta, fotocélula,...) y otros módulos. Basado en esta información, ABUControl controla los mecanismos de traslación y los de elevación de la grúa.
- Los ejes de desplazamiento (traslación de la grúa y traslación del carro) van equipados con convertidores de frecuencia. Con ellos, el ABUControl puede realizar ajustes cómodos de los perfiles de control de movimiento. Sobre demanda se puede equipar el polipasto con convertidor de frecuencia para poder seleccionar y ajustar perfiles de elevación en el polipasto.
- La posición del gancho del polipasto y la velocidad de elevación se registran con un codificador absoluto. Así sabe ABUControl con qué velocidad gira el polipasto. Esto permite una serie de cómodas funciones adicionales (como regulación de sincronización del polipasto). La posición del gancho más alta y más baja se registran adicionalmente mediante un interruptor de fin de engranaje electromecánico.
- Una grúa equipada con ABUControl se maneja con un mando a distancia por radio ABURemote. Con éste pueden utilizarse algunas funciones adicionales (como control de la oscilación) cómodamente desde el emisor. Si la grúa se controla con otro tipo de mando a distancia, las funciones (como la de control de la oscilación) pueden no estar disponibles, o solo de forma limitada.
- Solo con botonera (opcional): La grúa puede controlarse también con una botonera. Pero con una botonera no se pueden usar, o lo estarán de forma limitada, algunas de las funciones del ABUControl (como control de la oscilación).
- En el indicador LED matricial se muestran distintas informaciones de servicio del ABUControl. También informa sobre mensajes de estado y de error de los distintos componentes de la grúa, facilitando así una rápida y sencilla subsanación de fallos.
- Solo con doble velocidad de elevación (opcional): Con esta opción se puede aumentar la velocidad de elevación en hasta un 200 % (=duplicarla). De esta forma se puede trabajar más rápido con esta grúa. La velocidad de elevación adicional máxima permitida (a partir del 100 %) depende de la carga que haya suspendida.
- Solo con velocidad de alta precisión (opcional): con esta función se puede elevar y descender una carga a una velocidad especialmente lenta. Con ello se consigue un posicionamiento extremadamente preciso de la carga. La velocidad de alta precisión puede conectarse y desconectarse en el emisor o en la botonera.
Con motores de elevación provistos de conmutación de polos, el convertidor de frecuencia puede conmutarse, con la velocidad de alta precisión activada, del bobinado para velocidad rápida de elevación al bobinado de velocidad de alta precisión.
Con motores de elevación sin conmutación de polos, es decir con un solo bobinado (por ejemplo: GM7000.2), la velocidad del motor de elevación es supervisado por el convertidor de frecuencia a través de un codificador rotatorio separado, permitiendo así el par de giro completo con velocidades de elevación extremadamente bajas, con lo que la carga puede sostenerse hasta quedar parada sin necesidad de usar el freno.
KranOS:
- KranOS es una superficie gráfica de usuario con la que se programa el ABUControl.
- El operario y el personal de mantenimiento (formado) pueden acceder a KranOS con una computadora (por ejemplo un portátil o una tableta), realizar allí ajustes y consultar el registro de datos de servicio.
- Para el acceso a KranOS no se requiere ningún software o App especial. El acceso se realiza mediante un navegador convencional de Internet.
- El acceso a KranOS (excepto la indicación de los datos de servicio) está protegido por nombre de usuario y contraseña. Los distintos usuarios tienen distintos niveles de usuario. Cuanto más alto sea el nivel de usuario, más ajustes podrán abrirse y modificarse.
El cableado y la programación del ABUControl:
- El ABUControl consta de un mando central programable (PLC) y de múltiples dispositivos CAN-Bus (como codificador absoluto, convertidor de frecuencia, etc.), que se comunican entre sí a través de una red CAN-Bus.
- El ABUControl consta de componentes industriales estándar modulares, que pueden ser fácilmente sustituidos por separado cuando sea necesario. En caso de fallo no es necesario sustituir el mando completo. Pueden sustituirse solo los componentes dañados.
- Todos los módulos del ABUControl se interconectan mediante conexión por enchufe. E sto permite la separación rápida de los módulos entre sí.
- Cada grúa con ABUControl va parametrizada específicamente para el cliente. El mando conoce así la dimensión exacta de la grúa y sus componentes opcionales instalados.
- Los dispositivos CAN-Bus son programados automáticamente por el PLC central tras una sustitución. Según dispositivo, se realiza automáticamente o con una función especial en KranOS.
- Tras una sustitución, el PLC central debe equiparse con la programación específica del cliente mediante una tarjeta SD. De esta forma se conservan los datos específicos de cada grúa.
- El ABUControl ha sido diseñado desde un principio según el concepto de compatibilidad electromagnética. Con ello se impide cualquier interferencia por ondas electromagnéticas en otros dispositivos o instalaciones industriales.
- En las entradas y salidas del PLC central, de los convertidores de frecuencia y de los acopladores de bus de campo se pueden medir las señales de mando con dispositivos convencionales de medición.
- Adicionalmente a la red CAN-Bus hay algunos componentes conectados entre sí mediante una red Ethernet. Entre otros puede ser un módulo WLAN, que crea una red WLAN para que se establezca la comunicación por red inalámbrica entre un portátil o una tableta con el PLC. Si se utilizan dispositivos Ethernet adicionales (como un módulo de transmisión de datos), los dispositivos Ethernet se conectan a un Switch Ethernet como distribuidor.
- Adicionalmente a la red CAN-Bus puede haber algunos componentes conectados entre sí mediante una red Modbus.
La regulación de sincronización en traslación del carro:
- Con más de un carro en la grúa, el ABUControl regula la marcha sincronizada de todos los carros en mando conjunto. Con este mando conjunto, los carros tienen velocidad de traslación, tiempo de aceleración y tiempo de frenado iguales con estrechas tolerancias.
- Con la regulación de sincronización en traslación del carro, el transporte de una carga conjunta es aún más seguro.
- La regulación de sincronización en traslación del carro funciona también cuando los carros son de tamaño distinto y (vistos por separado) tienen distintas velocidades máximas de traslación.
- La regulación de sincronización en traslación del carro funciona con hasta un máximo de tres carros por grúa.
Con funcionamiento tándem: Puede haber regulación de sincronización en traslación del carro en ambas grúas en funcionamiento tándem hasta un máximo de dos carros por grúa.
La regulación de sincronización en el polipasto:
- Con más de un polipasto en la grúa y con convertidores de frecuencia, ABUControl regula la elevación y el descenso sincronizados en mando conjunto. Con este mando conjunto, los polipastos tienen velocidad de elevación, tiempo de aceleración y tiempo de frenado iguales con estrechas tolerancias.
- Con la regulación de sincronización en polipastos, el transporte de una carga conjunta es aún más seguro.
- La regulación de sincronización en polipastos funciona también cuando los polipastos son de tamaño distinto y (vistos pos separado) tienen distintas velocidades máximas de elevación.
- La regulación de sincronización equilibra también distintas cargas de los polipastos debido a una distribución desigual de la carga. De esta forma, una carga desigualmente distribuida puede ser izada y bajada por todos los polipastos de forma sincronizada.
- La regulación de sincronización en polipastos funciona con hasta un máximo de tres polipastos por grúa.
Con funcionamiento tándem: Puede haber regulación de sincronización en polipastos en ambas grúas en funcionamiento tándem hasta un máximo de dos polipastos por grúa.
- En dobles mecanismos de elevación: en la zona del control de frenada, regulación de sincronización queda desactivada justo antes de la posición más alta del gancho. De esta forma se garantiza que el cable queda uniformemente enrollado en ambos tambores de cable.
Los perfiles de control de movimiento:
- En accionamientos con convertidores de frecuencia: ABUControl permite una adaptación del mando de los accionamientos. De este modo, el accionamiento de elevación y los accionamientos de traslación pueden adaptarse a los hábitos personales en cuanto a comportamiento de aceleración y frenado, así como a la velocidad máxima y mínima.
- Los parámetros para el ajuste están tan limitados, que la grúa solo puede configurarse dentro de límites seguros. Caso contrario, una aceleración excesiva podría poner, por ejemplo, en peligro la estructura portante (edificio).
- En el control de perfil de movimiento en KranOS se puede conmutar entre un perfil de movimiento sin escalas o uno de dos etapas.
- Con ello pueden sincronizarse entre sí distintas grúas en sus perfiles de movimiento para lograr un comportamiento similar.
El seguro de sobrecarga:
- ABUControl capta la carga suspendida en todos los polipastos y asume el seguro de sobrecarga de todos los polipastos individuales y el sumatorio de cargas de la grúa. También supervisa el sentido de giro y la velocidad de todos los polipastos, y en caso de un exceso de velocidad desconecta con seguridad el sistema.
- ABUControl mide directamente la carga suspendida.
- Para la medición de la carga se utiliza un sistema de medición de cargas. Consta de un sensor de carga o de un perno de medición.
- El sistema de medición de cargas sirve, ante todo, para determinar una sobrecarga en la grúa y no tanto para el pesaje exacto de una carga suspendida. Incluso si hay un indicador de carga en el emisor o un indicador LED matricial, esta indicación solo ofrece un pesaje aproximado de la carga. El sistema de medición de cargas no puede calibrarse. El sistema de medición de cargas tiene una precisión de ±2 a 5 % de la capacidad de carga máxima de la grúa.
El control de perfil de nave con interruptor de cruceta (variante):
- El perfil de la nave incluye todas las características de una nave que pueden influir en la traslación de la grúa y del carro y en la elevación y descenso del gancho. Entre ellas están el principio y final de la vía de la grúa, obstáculos, zonas bloqueadas, puertas para el paso de la grúa y similares.
- El control de perfil de la nave del ABUControl permite adaptar y limitar todos los ejes de la grúa según el perfil de la nave. Se puede, por ejemplo, reducir la velocidad frente a obstáculos, o programar una para intermedia en determinadas posiciones. También pueden bloquearse determinadas zonas para que no sean cruzadas o determinar zonas de carga limitada en una nave.
- Si la grúa va equipada con un control de perfil de nave, también se integran en él los puntos de conmutación para desconexión previa y final de grúa y carro.
- Para detectar la posición de grúa y carro se utilizan interruptores de cruceta.
- Para determinar la posición del polipasto se utiliza un codificador absoluto.
- Para la medición de la carga se utiliza un sistema de medición de cargas. Consta de un sensor de carga o de un perno de medición.
El control de perfil de nave mediante posición de la grúa(variante):
- El perfil de la nave incluye todas las características de una nave que pueden influir en la traslación de la grúa y del carro y en la elevación y descenso del gancho. Entre ellas están el principio y final de la vía de la grúa, obstáculos, zonas bloqueadas, puertas para el paso de la grúa y similares.
- El control de perfil de la nave del ABUControl permite adaptar y limitar todos los ejes de la grúa según el perfil de la nave. Se puede, por ejemplo, reducir la velocidad frente a obstáculos, o programar una para intermedia en determinadas posiciones. También pueden bloquearse determinadas zonas para que no sean cruzadas o determinar zonas de carga limitada en una nave.
- Si la grúa va equipada con un control de perfil de nave, también se integran en él los puntos de conmutación para desconexión previa y final de grúa y carro.
- Para detectar la posición de grúa y del carro se utiliza un sistema de medición de valor absoluto. Esto puede realizarse mediante sensores de distancia por láser, por ejemplo, o con una banda magnética en el carril tomacorriente.
- Para determinar la posición del polipasto se utiliza un codificador absoluto.
- Para la medición de la carga se utiliza un sistema de medición de cargas. Consta de un sensor de carga o de un perno de medición.
- En KranOS se puede introducir, aprender, editar o borrar obstáculos.
- Un obstáculo se define y guarda con forma cúbica mediante dos puntos de esquina.
Si un obstáculo es más complejo, puede confeccionarse con varios cubos, siempre mediante dos puntos de esquina. Hay que tener aquí en cuenta que los cubos se solapan, ya que los sistemas de medición tienen una cierta tolerancia.
El control de la oscilación:
- El control de la oscilación reduce notablemente el movimiento oscilatorio del gancho durante la traslación de la grúa y del carro.
- El control de la oscilación se basa en cálculos matemáticos. Se consideran aquí las velocidades de traslación de grúa y carro, la posición del gancho y la distancia desde el gancho hasta el centro de gravedad de la carga (por lo tanto también la longitud del elemento de sujeción). Los motores de traslación se aceleran y frenan desde el ABUControl de forma que el movimiento de traslación contrarresta el movimiento oscilatorio amortiguándolo.
- El control de la oscilación puede conectarse y desconectarse a través de ABURemote. El valor ajustado para la distancia desde el gancho hasta el centro de gravedad de la carga puede modificarse en ABURemote.
- El control de la oscilación solo puede reducir la oscilación con cálculos matemáticos mediante aceleraciones y frenadas. No se pueden compensar influencias externas como viento, choque contra un obstáculo o sucesos similares.
- Los recorridos de aceleración y frenada de grúa y carro no varían mucho por el control de la oscilación.
- El control de la oscilación funciona primero solo con un único polipasto o con una grúa con varios carros en control individual, cuando el carro no utilizado está en posición de aparcado (el final de carrera superior ha sido accionado por el gancho).
En mando conjunto de varios carros o en funcionamiento tándem, el control de la oscilación debe activarse por separado.
El cálculo del control de la oscilación solo funciona correctamente en mando conjunto de varios carros o en funcionamiento tándem cuando las distancias a los centros de gravedad de la carga sean iguales en ambos polipastos. Con una carga uniforme, la posición del gancho y la longitud del elemento de sujeción, sumados, deben dar la misma longitud total. En caso contrario puede pasar que el control de la oscilación incluso aumente la oscilación de la carga.
Los asistentes para guiado y centrado del gancho:
- Con el guiado de gancho puede desplazarse el gancho a mano.
En la dirección en la que se aparta o tira del gancho se desplazarán también tanto la grúa como el carro. - Con la función de centrado de gancho, el gancho se coloca automáticamente en posición vertical sobre la carga colgada del gancho al elevarla. Así se facilita y acelera el posicionamiento vertical del carro. También permite evitar una eventual tracción sesgada.
- El guiado de gancho/centrado de gancho se puede conectar y desconectar mediante el mando a distancia por radio ABURemote o con una tecla de acceso rápido.
- Los asistentes de gancho funcionan mediante una medición exacta de la desviación del cable. Hay un medidor de inclinación instalado en el travesaño de punto fijo, la carcasa del tambor o en el bastidor del carro, que mide esa desviación del cable. La orientación del medidor de inclinación puede ajustarse en KranOS.
- Para poder utilizar esta función, antes de su activación es necesario
realizar varios desplazamientos de calibrado desde la posición más baja
a la más alta de gancho.
Así se determina el ajuste de cero del medidor de inclinación. El calibrado del medidor de inclinación se activa en KranOS. - Los asistentes de gancho funcionan solo con un único polipasto o en una grúa con varios carros en funcionamiento individual, cuando el carro no utilizado está en posición de aparcado (el final de carrera superior ha sido accionado por el gancho).
- Cuando el guiado de gancho/centrado de gancho está activo, no puede activarse el control de posicionamiento, es decir que las funciones no pueden utilizarse al mismo tiempo.
Control de posicionamiento:
- Con el control de posicionamiento pueden realizarse desplazamientos con el gancho hasta posiciones individuales previamente fijadas (de forma manual o lineal) o recorrer una ruta con hasta 8 posiciones. En KranOS pueden introducirse las posiciones individuales (de forma manual o lineal).
Las posiciones de una ruta no pueden programarse ni modificarse en KranOS.
- El control de posicionamiento se conecta y desconecta a través de ABURemote. Las posiciones a las que se deba ir pueden seleccionarse y guardarse en el emisor del ABURemote. Véase manual de producto "Mando a distancia por radio ABURemote de ABUS".
- Con el control de posicionamiento PTP y Teach-In PTP activados no puede modificarse el estado del control de la oscilación. El acceso a la función de control de la oscilación queda bloqueado en este modo (teclas de acceso rápido y menú).
- Con PTP o Teach-In PTP, la conmutación individual/conjunto puede provocar un fallo y el proceso no podrá finalizarse correctamente.
- La actividad de elevación de alta precisión no puede modificarse cuando el modo de posicionamiento PTP y Teach-In PTP están activados.
El seguro anticolisión:
- El seguro anticolisión en grúa y carros impide que dos grúas (o dos carros) puedan chocar entre sí a velocidad rápida o a velocidad lenta de traslación.
- El seguro anticolisión funciona según el caso de aplicación mediante una fotocélula de reflexión o un sensor de distancia con láser.
- Las fotocélulas de reflexión y los sensores de distancia pueden reaccionar ante influencias del entorno como polvo, nieve o partículas suspendidas en el aire. Si se interrumpe el haz de luz o de láser, la grúa o el carro frenará y se parará.
La regulación tándem:
- Con la regulación tándem se pueden controlar dos puentes grúa con una carga conjunta al mismo tiempo con un solo emisor.
- La regulación tándem trabaja en combinación con la regulación de sincronización. ABUControl regula la traslación sincronizada de carro y de grúa en funcionamiento tándem, así como la elevación sincronizada (opcional). Con ello, las grúas tienen en sus ejes velocidad, tiempo de aceleración y tiempo de frenado iguales, con muy estrechas tolerancias.
- Con la regulación tándem, el transporte de una carga conjunta es aún más seguro.
- La regulación tándem funciona también cuando las grúas tienen capacidades de carga máxima distintas y velocidades máximas (vistas por separado) distintas.
- Con la regulación tándem se pueden elevar cargas que superan la capacidad máxima de carga de una grúa o instalación de grúa independiente. Ya que la carga actúa sobre ambas grúas, puede sumarse la capacidad de carga máxima de ambas grúas, tanto con grúas de igual capacidad como con grúas de capacidad distinta. Con una distribución desigual de la carga en los ganchos, la capacidad de carga máxima se reducirá.
- En funcionamiento tándem se conectan los mandos ABUControl de ambas grúas de forma inalámbrica entre sí e intercambian recíprocamente los estados de servicio.
- Se comparan los parámetros correspondientes (como "tiempo de aceleración", "tiempo de frenado" y "velocidad máxima") entre las dos grúas y se equilibran dentro de lo posible para que ambas grúas sean compatibles. Los perfiles de traslación de ambas grúas deben estar ajustadas de forma idéntica (por ejemplo "sin escalas").
- Con ello se valoran, entre otros, todos los interruptores de fin de recorrido de grúa y carro, interruptores fin de carrera de elevación y seguros de sobrecarga conjuntamente. Si la grúa se para en uno de sus ejes, también parará la otra grúa en el mismo eje. Los demás ejes de grúa pueden continuar desplazándose sin parada intermedia.
El guiado electrónico por el carril (opcional):
- El guiado electrónico por el carril puede reducir cargas unilaterales así como el desgaste de las pestañas de rueda. Estos se dan cuando, por ejemplo, el carro con carga en el gancho se para en el extremo derecho o izquierdo de la viga principal y la grúa continúa.
- Para ello se mide la distancia de ambas roldanas de un testero respecto al carril de la grúa. Si la grúa se traslada torcida (por ejemplo por carga en un solo lado), el ABUControl lo compensa automáticamente mediante una regulación distinta de los accionamiento de traslación de ambos testeros.
- Así se reduce claramente el desgaste de las pestañas de rueda y de la vía de grúa.
El interruptor de fin de engranaje:
Limitador de carrera abajo
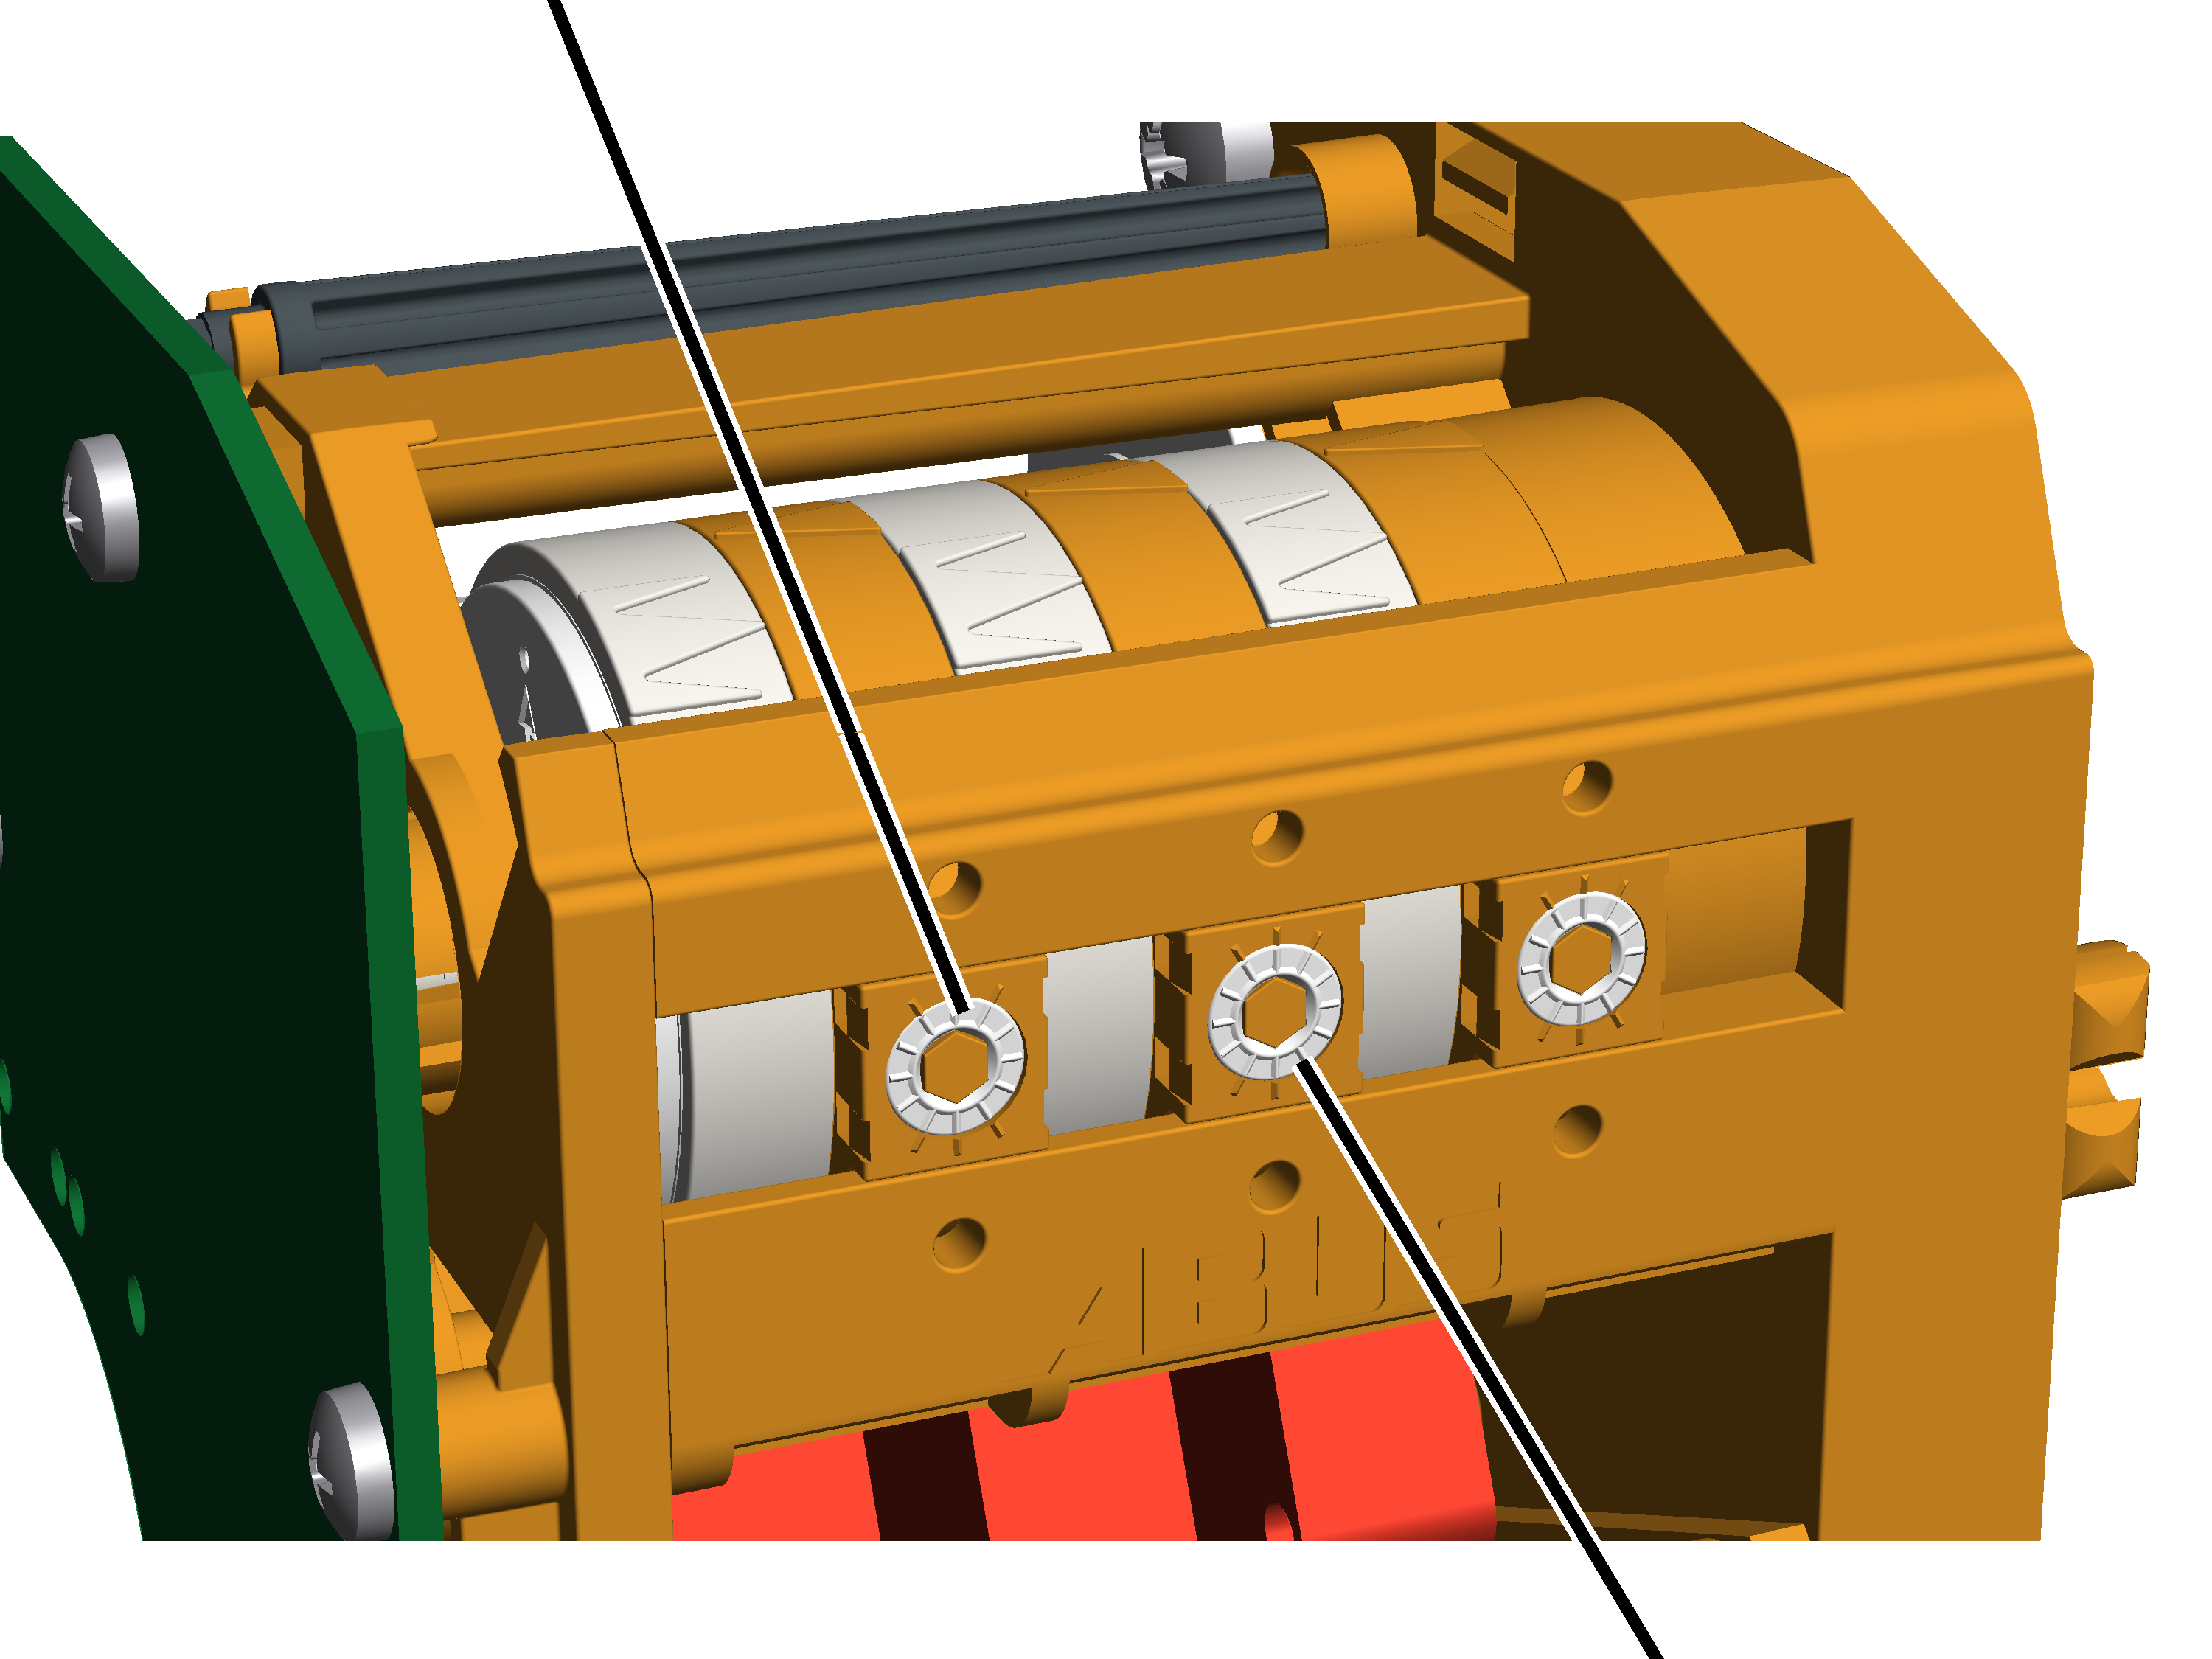
- El polipasto de cable tiene un interruptor de fin de engranaje que funciona como interruptor fin de carrera de elevación. Está directamente acoplado con el tambor de cable. Se encarga de que el gancho no supere la posición más alta o más baja permitida para el gancho.
- El punto superior de conmutación se llama "fin de carrera superior" (tornillo central de graduación), y el inferior "fin de carrera inferior" (tornillo de graduación izquierdo).
- Justo antes de que el gancho alcance el punto de conmutación de un fin de carrera, el ABUControl frena lentamente el motor de elevación. De esta forma, los puntos de conmutación del fin de carrera se accionan así solo a velocidad de precisión.
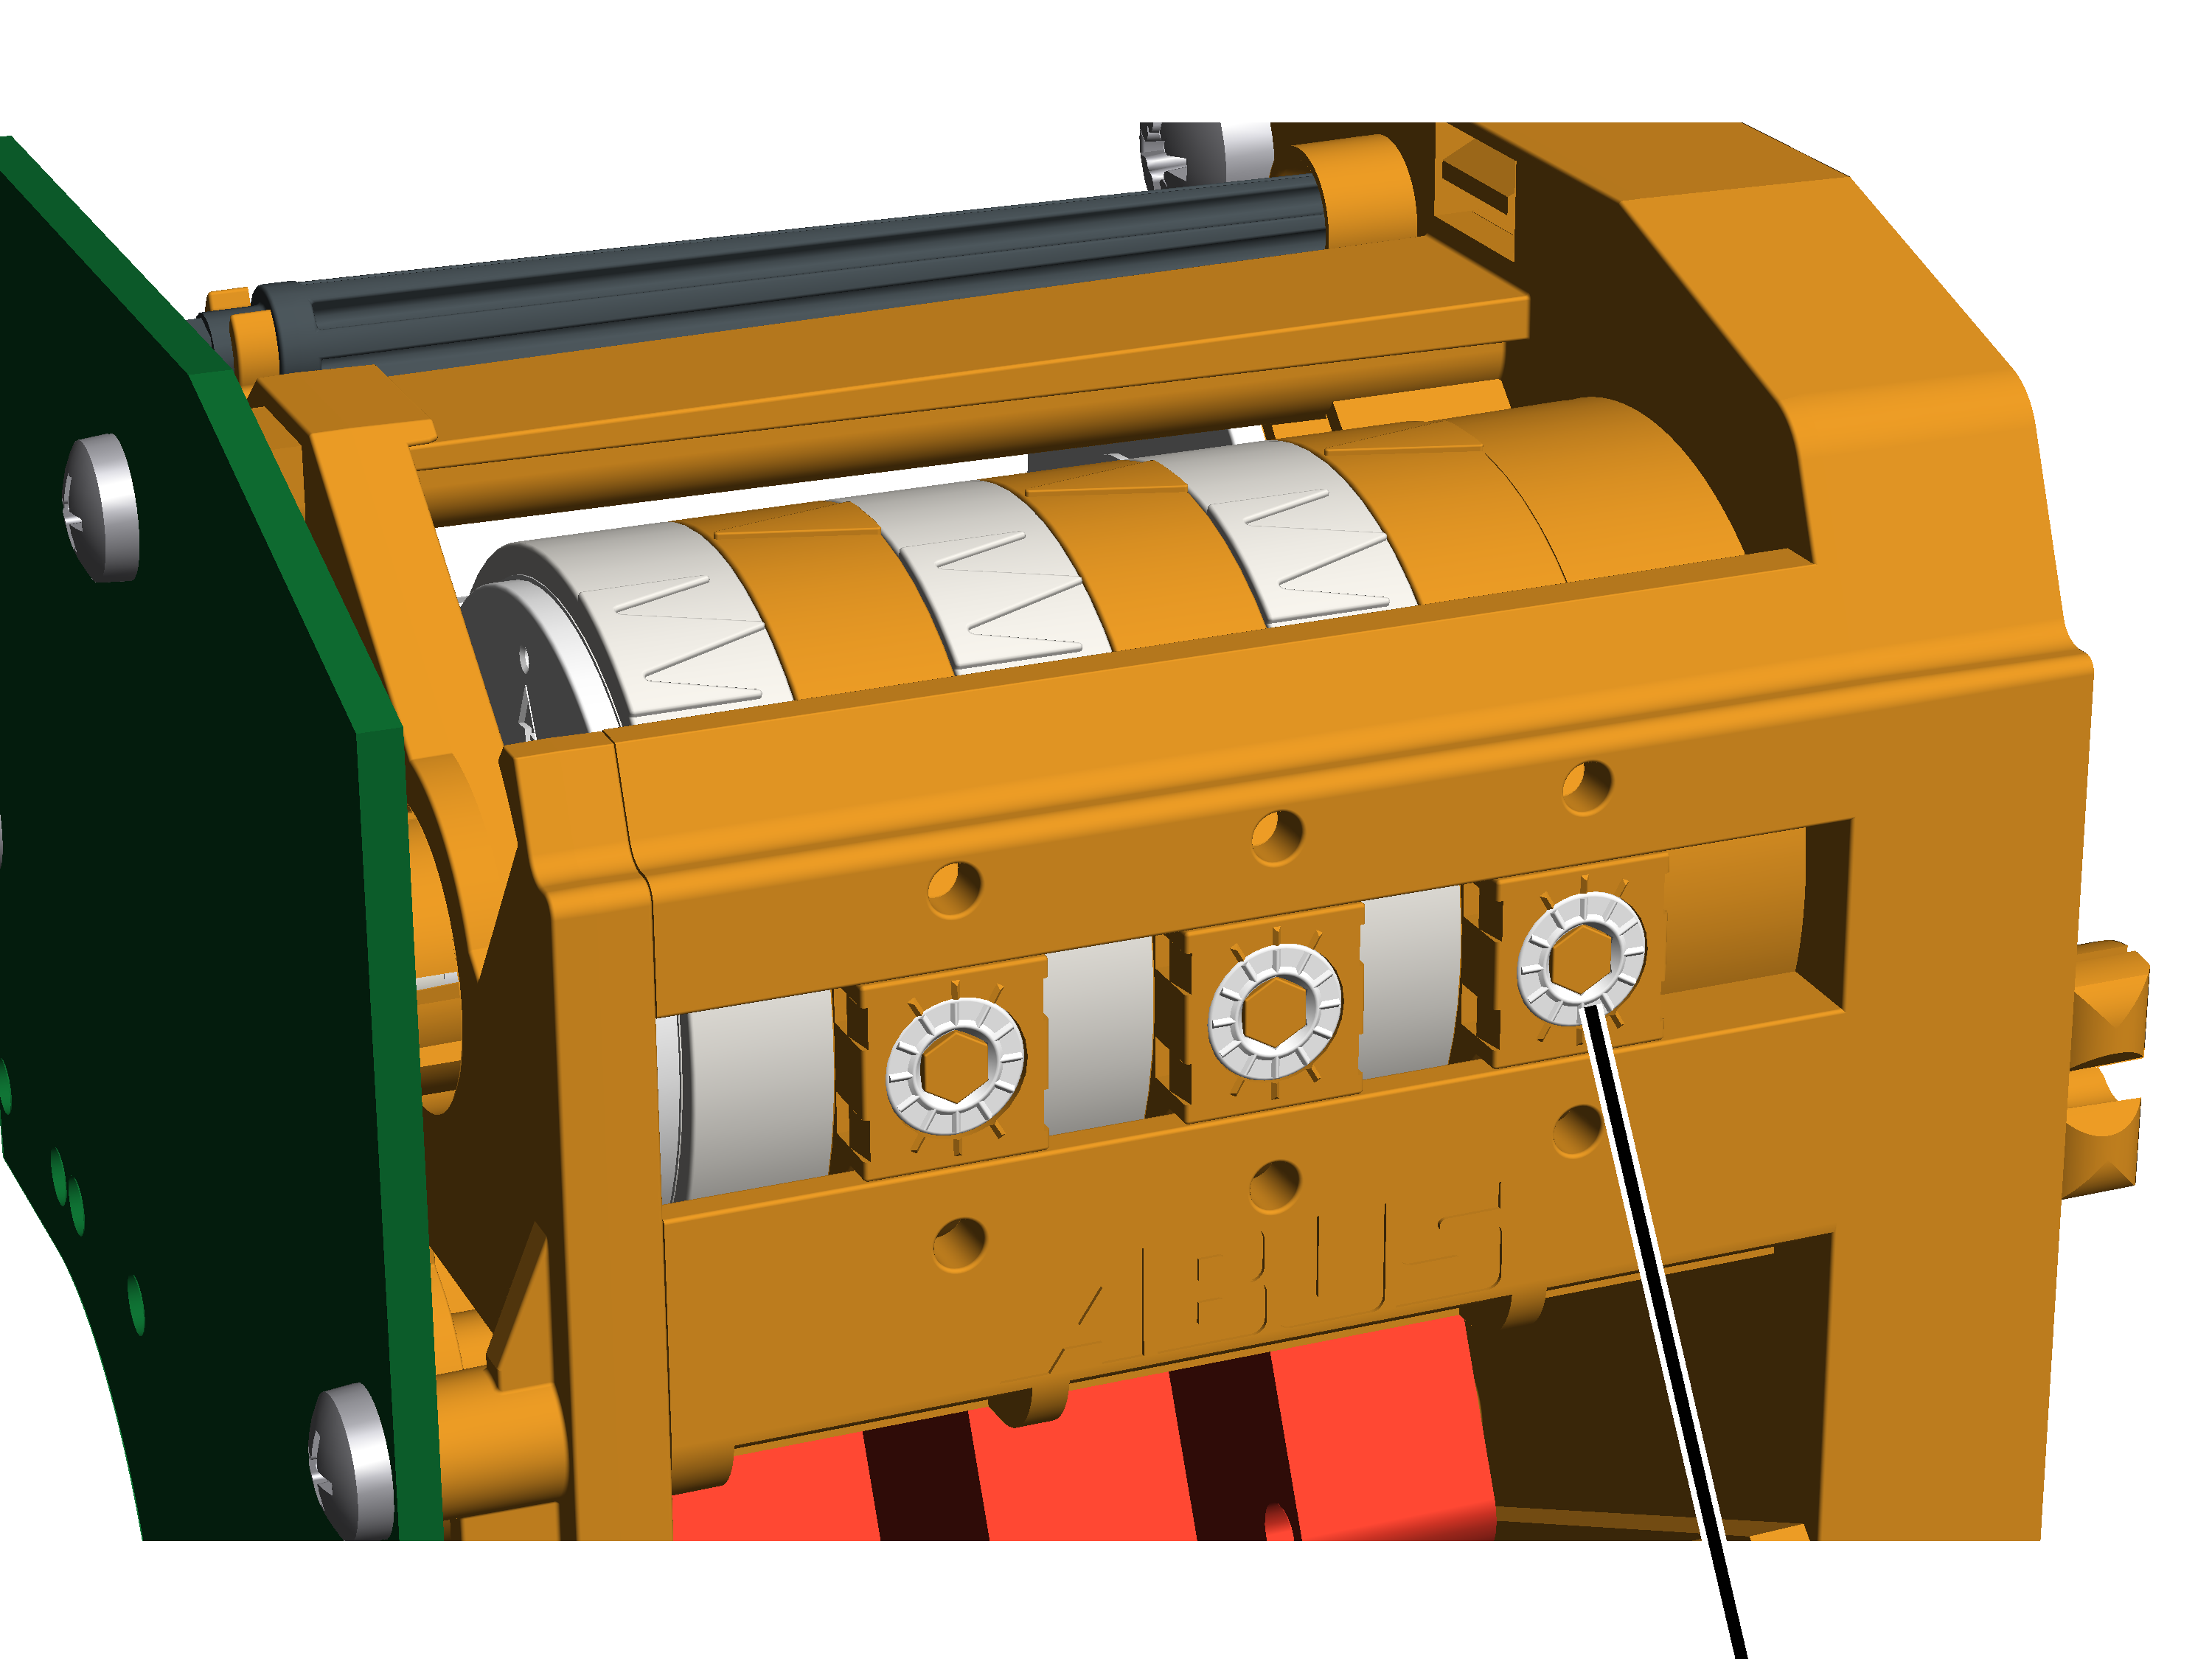
- Para mejorar aún más la seguridad, el interruptor de fin de engranaje cuenta con un punto de conmutación adicional. Se llama "final de carrera de seguridad" (tornillo de graduación derecho). Se encuentra por encima del fin de carrera superior y sirve como punto de conmutación adicional en elevación.
- Si el fin de carrera superior fallara y el gancho superara el punto de conmutación del fin de carrera superior, ABUControl desconectará la grúa completa. El final de carrera de seguridad viene ajustado de fábrica y está precintado.
El interruptor de fin de engranaje sin activación en servicio del fin de carrera superior:
- El fin de carrera superior no debe accionarse con frecuencia en servicio. Si se acciona, el gancho queda parado arriba en el punto de conmutación del fin de carrera superior. El punto de conmutación del fin de carrera de seguridad está por encima del punto de conmutación del fin de carrera superior por lo que no debe ser accionado en funcionamiento normal.
- Si el fin de carrera superior está mal ajustado o muestra un defecto técnico, puede suceder que aun así se active el fin de carrera de seguridad. Entonces hay que puentear el fin de carrera de seguridad para poder reconectar la grúa. Contacte para ello con el servicio técnico de ABUS. Véase «Servicio técnico de ABUS» en página .
El interruptor de fin de engranaje con activación en servicio del fin de carrera superior:
- Si durante el servicio hay que subir el gancho hasta su posición más alta, el fin de carrera superior es accionado con mayor frecuencia y podría fallar. En este caso, el final de carrera de seguridad se encarga de que la grúa se pare con seguridad. Para poder comprobar regularmente el final de carrera de seguridad, el polipasto de cable tiene un interruptor basculante con el que se puede puentear manualmente el fin de carrera superior y volver a conectar la grúa manualmente una vez comprobado el funcionamiento del final de carrera de seguridad.
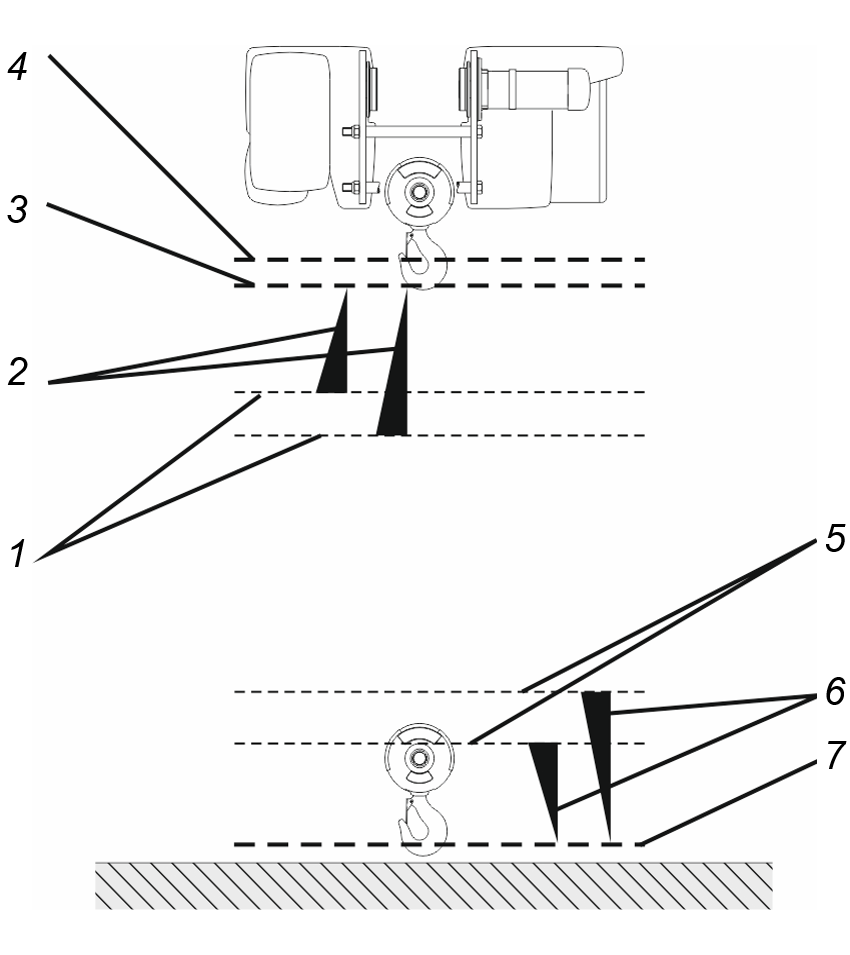
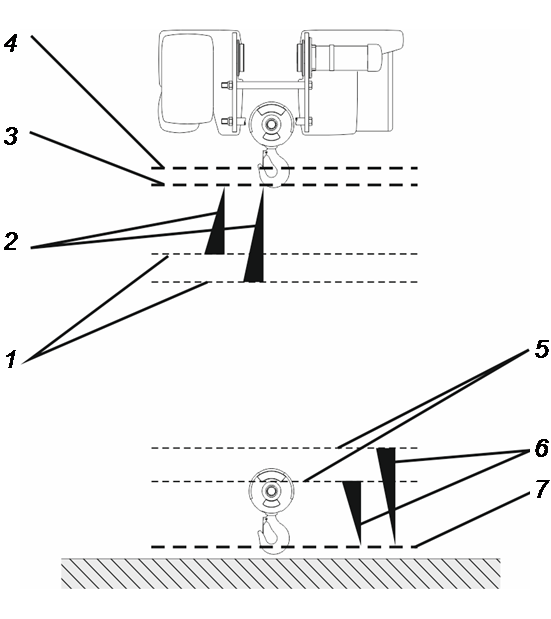
- 1: Poco antes de la posición más alta del gancho comienza ABUControl la fase de frenado del motor de elevación. ABUControl calcula cada vez de forma individual en qué punto se inicia la fase de frenado, según la velocidad de elevación actual. Si el gancho asciende con rapidez, la fase de frenado comienza antes. Si el gancho asciende más despacio, la fase de frenado se inicia más tarde.
En determinados casos (por ejemplo, con travesaños) puede utilizarse un interruptor fin de carrera de elevación especial. El inicio del control de frenada no se calcula de forma individual, sino que depende de un determinado punto de conmutación.
- 2: Fase de frenado. En KranOS se puede ajustar la fuerza o suavidad de la fase de frenado.
- 3: Punto de conmutación del fin de carrera superior. Cuando se acciona, el gancho se para. Con el inicio individual de la fase de frenado y el ajuste de la fuerza de la fase de frenado, el gancho se acerca ya solo a velocidad lenta poco antes de alcanzar el fin de carrera superior.
- 4: Punto de conmutación del final de carrera de seguridad. Cuando se acciona, ABUControl desconecta la grúa completa.
- 5: Inicio de la fase de frenado, calculado individualmente en cada caso, dependiente de la velocidad de elevación actual.
- 6: Fase de frenado
- 7: Punto de conmutación del fin de carrera inferior.
Autodiagnóstico de desgaste del cable:
- El autodiagnóstico de desgaste del cable de ABUControl sirve para el cálculo del estado de sustitución por desgaste. Calcula el desgaste del cable y asiste al verificador en la comprobación periódica indicando los segmentos del cable sujetos a mayor desgaste.
- La causa principal del desgaste de un cable en el polipasto son las alternancias de flexión. Es la cantidad de flexiones que sufre un determinado segmento del cable a lo largo del tiempo por las distintas poleas, la trócola, el travesaño de polea de inversión y el tambor de cable.
Junto a la cantidad de alternancias de flexión de un segmento de cable, el peso de la carga suspendida ejerce una influencia importante sobre si en una alternancia de flexión habrá o no rotura de alambres en el segmento de cable flexionado en ese momento.
- Durante el servicio, ABUControl calcula en qué posición se encuentra actualmente cada segmento del cable. En los segmentos que se encuentran actualmente en una polea o que salen de ella, se considera la carga suspendida como factor y se almacena el desgaste correspondiente para este segmento del cable (sumándolo a los valores ya almacenados para dicho segmento).
- El cálculo del estado de sustitución por desgaste del cable no sustituye la revisión periódica del cable o la comprobación del cable por el gruísta al comenzar los trabajos. Tampoco se amplían los intervalos de verificación entre comprobaciones periódicas. No se tienen en cuenta los daños de causa externa (como daños mecánicos producidos por el rozamiento del cable con un objeto).
Características técnicas
Conexión eléctrica: |
|||
|---|---|---|---|
Tensión nominal |
380 V |
400 V |
415 V |
Tensión de servicio |
370 – 400 V |
375 – 420 V |
380 – 435 V |
Frecuencia de la red |
50 Hz |
50 Hz |
50 Hz |
Tensión de mando |
24 V CC |
24 V CC |
24 V CC |
Conexión eléctrica: |
|||
|---|---|---|---|
Tensión nominal |
440 V |
460 V |
480 V |
Tensión de servicio |
425 – 460 V |
430 – 485 V |
445 – 505 V |
Frecuencia de la red |
60 Hz |
60 Hz |
60 Hz |
Tensión de mando |
24 V CC |
24 V CC |
24 V CC |
Condiciones de entorno durante el servicio: |
|
|---|---|
Temperatura ambiente |
-5 °C a 40 °C |
Temperatura ambiente (con tiempos de conexión reducidos) |
+40 °C a +65 °C |
Altura de instalación |
Hasta 1000 m s. n. m. |
ABUControl puede utilizarse también a una temperatura ambiente de +40 ºC hasta +65 ºC con una duración de conexión y una frecuencia de accionamiento reducidas.
Servicio a temperaturas ambiente superiores:
Duración de conexión de los motores según placa de características |
Duración de conexión modificada con temperaturas ambiente de |
|---|---|
60 % |
30 % |
50 % |
25 % |
40 % |
20 % |
- Con temperaturas ambiente de +40 ºC hasta +65 ºC se reducirá la duración de conexión según las tablas.
Servicio a mayor altura sobre el nivel del mar:
A alturas superiores, la grúa no se refrigera bien debido a la menor presión atmosférica.
- En alturas superiores se reducirá la duración de conexión.
Requisitos del sistema para la computadora
Para poder trabajar con KranOS se requiere el uso de una computadora (portátil, tableta). El dispositivo debe cumplir los siguientes requisitos de sistema:
- Adaptador WLAN (para establecer la comunicación inalámbrica con ABUControl)
- Navegador convencional de Internet (para abrir KranOS) con soporte HTML5 y JavaScript. Se recomienda el uso de "Google Chrome".
- En el adaptador WLAN debe disponerse del protocolo de Internet TCP/IP. La dirección IP se obtendrá automáticamente (DHCP debe estar activo). Suele ser lo normal en ambos casos.
Eliminación de componentes del ABUControl
Cuando deban eliminarse componentes de ABUControl:
- Despiezar todo lo posible el mando completo.
- Observar las normas locales sobre eliminación y reciclaje.
- Reciclar los distintos componentes por separado según materiales, respetando el medio ambiente:
- Los componentes electrónicos se eliminan como residuos electrónicos.
- Los cables y conectores se eliminan como residuos electrónicos.
- La carcasa de chapa de acero se elimina como chatarra metálica.
- Las carcasas de plástico y las piezas de plástico se reciclarán como material plástico reutilizable.
Iniciar sesión en KranOS
Para poder modificar ajustes en el ABUControl hay que establecer comunicación con el ABUControl con una computadora equipada con WLAN (portátil, tableta) y poder iniciar sesión en KranOS.
El acceso a KranOS (excepto la indicación de los datos de servicio) está protegido por nombre de usuario y contraseña. Los distintos usuarios tienen distintos niveles de usuario. Cuanto más alto sea el nivel de usuario, más ajustes podrán abrirse y modificarse.
En ABUControl existen dos niveles de usuario para iniciar sesión en KranOS.
- El nivel de usuario [1 es "CUSTOMER" y da permiso de lectura. Se puede acceder así a funciones de diagnóstico e indicación de datos. Este nivel de usuario es, así, relevante sobre todo para el gruísta.
- El nivel de usuario [2 es "SERVICE" e incluye el permiso de realizar ajustes en la grúa. Este nivel es adecuado para labores de servicio técnico o para mantenimiento de la grúa.
El cliente es responsable de decidir qué personas o que círculo de personas deben conocer los nombres de usuario ("CUSTOMER" y "SERVICE") y las correspondientes contraseñas de acceso.
Establecer comunicación WLAN
Las imágenes muestran cómo se establece una comunicación WLAN con un PC equipado con Windows 10. Con otros sistemas operativos, en tabletas y en smartphones, la comunicación WLAN se establece de otra manera.
- El portátil debe estar lo más cerca posible de la grúa, por ejemplo directamente debajo de ella.
- Localizar el número de serie de la grúa con la que se debe establecer comunicación.
El número de serie de la grúa consta, por ejemplo, en una etiqueta en la viga principal.
- Caso necesario: activar el adaptador WLAN en el portátil.
Red WLAN de la grúaCampo de registro para clave de red
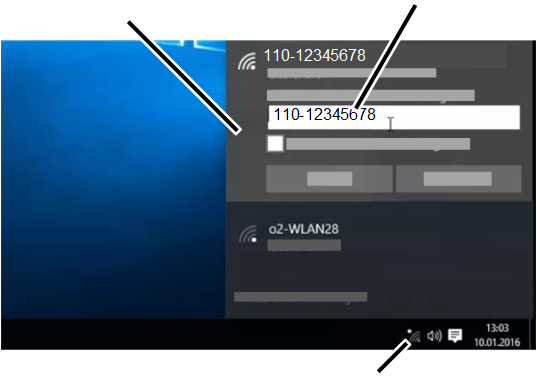
- Hacer clic en la barra de sistema, abajo a la derecha, sobre el símbolo de redes WLAN disponibles.
- En la lista de las redes WLAN disponibles hay que seleccionar la red WLAN con el nombre (SSID) que corresponde al número de serie de la grúa y conectarse.
- Cada grúa tiene su propia red WLAN.
- El nombre de la red (SSID) es idéntico al número de serie de la grúa y es único.
- Como clave de red hay que introducir la misma secuencia de caracteres (con o sin guiones y/o espacios, exactamente como en nombre de la red SSID)).
- El portátil se conecta con ABUControl mediante la WLAN.
Iniciar sesión en KranOS
Línea de dirección con dirección IP para acceder a KranOS
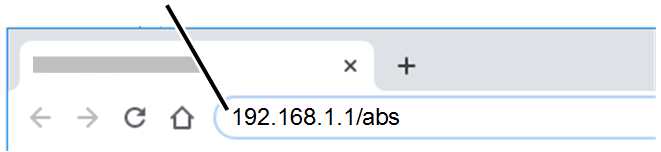
- Iniciar el navegador en la computadora.
- En la línea de dirección del navegador, introduzca '192.168.1.1/abs'.
En la segunda grúa en caso de dos grúas en tándem: '192.168.1.2/abs'.
- Pulsar la tecla "Enter" o "Intro".
Botón de "Iniciar sesión"
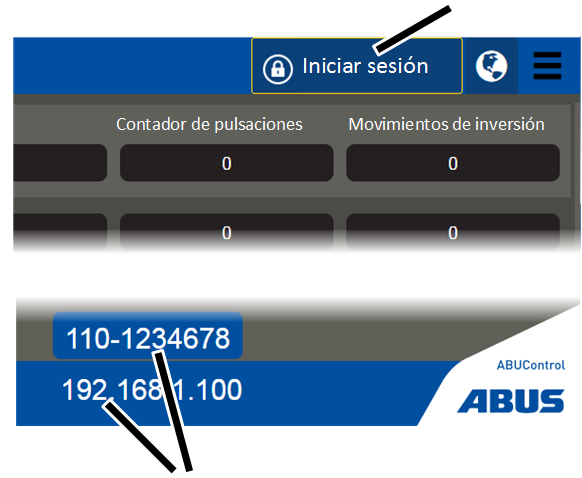
- Aparece la pantalla "Datos de servicio" (Betriebsdaten).
Aquí pueden leerse los datos de servicio más importantes de la grúa. Véase "Leer registro de datos y memoria de carga colectivas" en «Leer registro de datos y memoria de carga colectivas».
- Se muestran la dirección IP y número de serie de la grúa.
La dirección IP aquí mostrada es la dirección IP del PLC. Es una dirección IP distinta a la necesaria para acceder a KranOS en el navegador.
- Comprobar la dirección IP y el número de serie de la grúa mostrados y asegurarse de que la conexión se ha realizado con la grúa correcta.
En caso de duda, cambiar en KranOS el eje de la grúa y comprobar si al pulsar el botón se muestra en KranOS el movimiento correspondiente. Véase "Mostrar estado de ejes de grúa".
- Haga clic en el botón "Iniciar sesión"
Iniciar sesión en KranOS
Campo de registro "Contraseña"Campo de registro "Usuario"
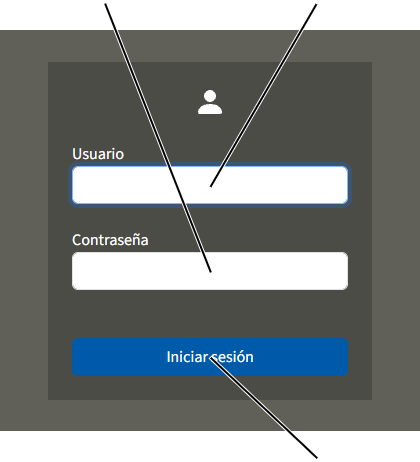
- Aparece la ventana de "Iniciar sesión" de KranOS
- Utilizar las mayúsculas e introducir el nombre de usuario:
- Nombre de usuario para el nivel de usuario [1]: 'CUSTOMER'
- Nombre de usuario para el nivel de usuario [2]: 'SERVICE'
- Introducir contraseña:
- Contraseña para nivel de usuario [1]: 'CUSTOMER' (contraseña estándar)
La contraseña estándar para el usuario de 'CUSTOMER' se puede modificar tras realizar el inicio de sesión.
- Contraseña para nivel de usuario [2] 'SERVICE' (contraseña estándar para el primer inicio de sesión)
La contraseña estándar para el usuario de 'SERVICE' se puede modificar siempre que se desee. Además, deberá modificarse con el primer inicio de sesión. Véase "Cambiar contraseña para KranOS".
- Clicar en "Iniciar sesión".
- Aparece la ventana de inicio.
Consejo:
La sesión del usuario finaliza automáticamente cuando no se trabaje en el KranOS durante más de 30 minutos.
No hay conexión con el PLC:
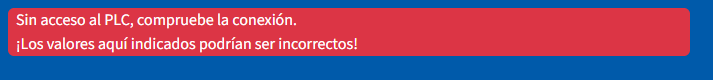
- Si se corta la comunicación con el PLC, por ejemplo por un cable dañado o desenchufado, no será posible iniciar sesión en KranOS.
- Aparece un mensaje "Sin acceso al PLC, compruebe la conexión. ¡Los valores aquí indicados podrían ser incorrectos!"
Conexión entre KranOS y PLC
En la ventana de inicio se muestra la conexión de KranOS y PLC.
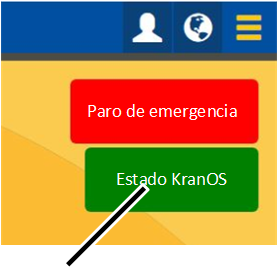
- El campo de texto "Estado KranOS" muestra el estado de la conexión entre KranOS y PLC:
- Si el campo de texto tiene fondo verde: la conexión se ha establecido.
- Si el campo de texto tiene fondo rojo: la conexión se ha interrumpido. Se puede utilizar KranOS, pero los valores mostrados pueden no ser los correctos.
Restablecer la comunicación:
- Cerrar el navegador en la computadora.
- Volver a abrir el navegador.
- Volver a iniciar sesión en KranOS. Véase "Iniciar sesión en KranOS" en «Iniciar sesión en KranOS».
Vaciar la memoria intermedia (caché) del navegador en la computadora:
En la memoria intermedia (caché) se guardan los datos del navegador de páginas de Internet ya visitadas. Normalmente se utiliza para cargar las páginas de Internet con mayor rapidez. Pero con KranOS puede provocar problemas para mostrar datos. En este caso debería vaciarse la caché.
- En el navegador "Google Chrome": pulsar Ctrl + Mayúsculas + Suprimir.
- Se vacía la memoria intermedia y se restablece una nueva conexión de KranOS cuando se vuelva a abrir.
Manejo de KranOS
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "SERVICE" (nivel de usuario [2]‚) o "CUSTOMER" (nivel de usuario [1]).
- Iniciar sesión como "CUSTOMER" (nivel de usuario [1]‚) o "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
Pantallas en KranOS
Tras el inicio de sesión:
Botón de "Volver"Menú "Usuario"
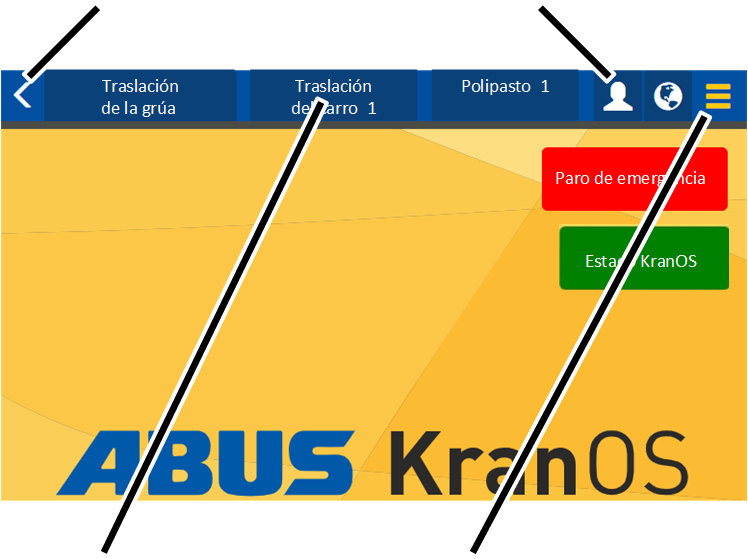
"Ajustes"
- Menú principal:
Aquí se puede elegir la ventana correspondiente para cada eje de la grúa (traslación de la grúa, traslación del carro, polipasto). Solo se muestran los ejes de la grúa que están realmente disponibles en ella.
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales):
Tres barras amarillas: Aquí aparece un menú con puntos de menú, adecuado para la ventana actual.
Tres barras negras: No hay puntos de menú disponibles para la ventana actual.
- Botón de "Volver" (flecha amarilla):
Con esta flecha se puede regresar a la ventana anterior.
- Menú "Usuario" (figura blanca):
Aquí aparece un menú con puntos de menú que afectan al usuario que ha iniciado sesión:
Cambiar contraseña. Véase "Cambiar contraseña para KranOS".
Cerrar sesión: Véase "Cerrar sesión en KranOS".
En una de las ventanas:
Campo de texto y campo de registroBotón en pantalla (con fondo azul)
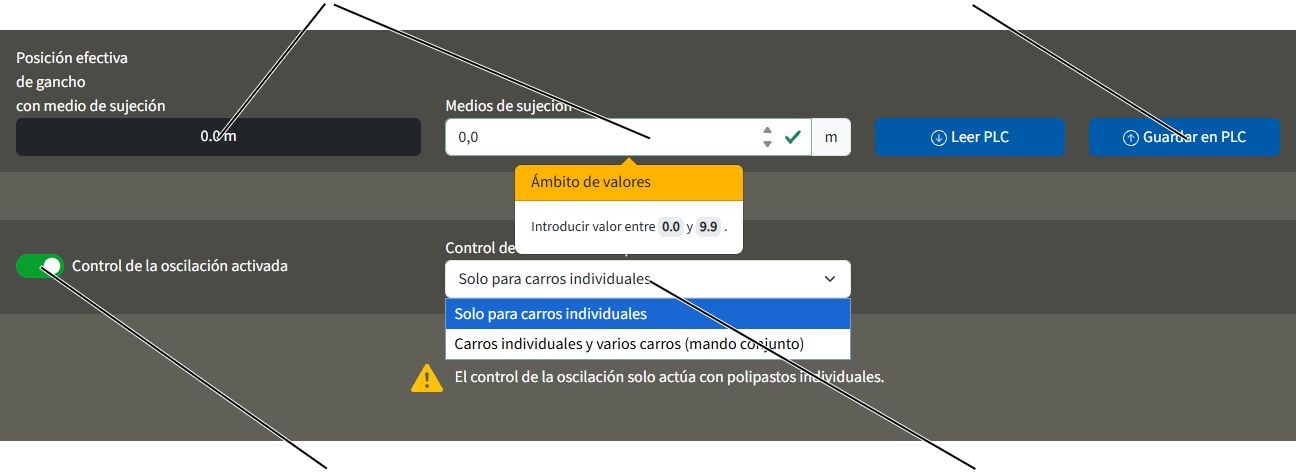
- Campo de selección (con fondo blanco): Aquí se puede elegir uno de los valores establecidos en una lista. Véase "Seleccionar valor" en «Seleccionar valor».
- Campo de registro (con fondo blanco): Aquí se pueden introducir valores numéricos. Véase "Introducir valor" en «Introducir valor».
- Campo de texto (con fondo oscuro): Aquí se muestran valores numéricos. No pueden modificarse.
- Botón en pantalla (con fondo azul): Los botones pueden clicarse. Llevan a otra ventana o ejecutan una función.
Menú principal (ejes de la grúa)
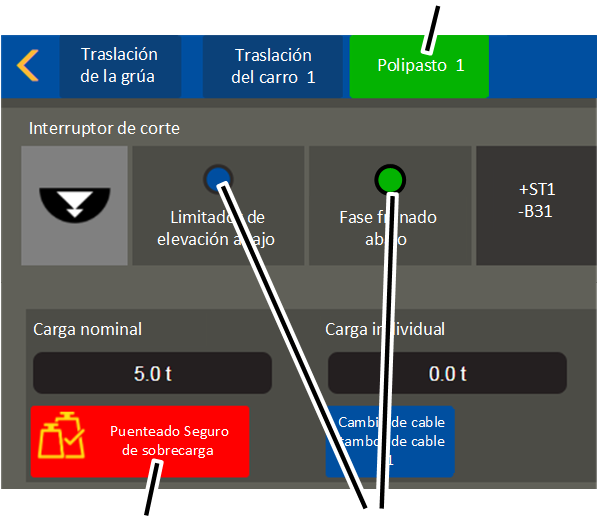
- Menú principal (ejes de la grúa) (con fondo azul o verde).
- Señales de mando (azul o verde):
El borne o dispositivo tiene fondo verde: hay tensión o no se ha alcanzado el limitador de desplazamiento.
El borne o dispositivo tiene fondo azul: no hay tensión o se ha alcanzado el limitador de desplazamiento.
- Botón en pantalla (con fondo rojo): Los botones con funciones relevantes para la seguridad (como Puenteado Seguro de sobrecarga) tienen el fondo rojo tan pronto se conectan (activos).
Abrir y cerrar menús y puntos de menú
Abrir menús y puntos de menús:
Punto de menú para eje de la grúa "Traslación de grúa"
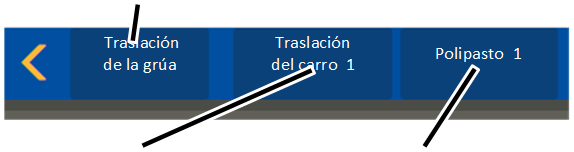
- Hacer clic en el menú principal en el punto de menú para el eje de la grúa deseado.
Solo se muestran los puntos de menú para ejes de la grúa que están realmente disponibles en ella (por ejemplo carro 2).
Punto de menú seleccionado (eje de la grúa)Menú "Ajustes"
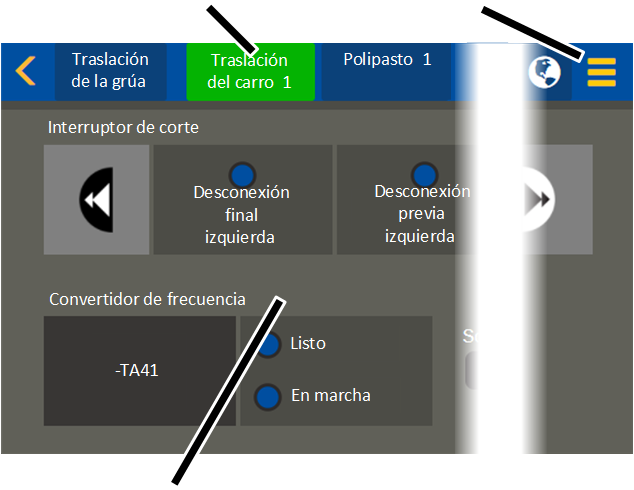
- El punto de menú elegido (eje de la grúa) se muestra con el fondo verde.
- En el área de indicación se muestran los contenidos correspondientes
- SI para el punto de menú elegido (eje de la grúa) hay otros puntos de menú: el menú de "Ajustes" pasa a amarillo.
Cambiar a otro menú:
Otros puntos de menú (ejes de la grúa)
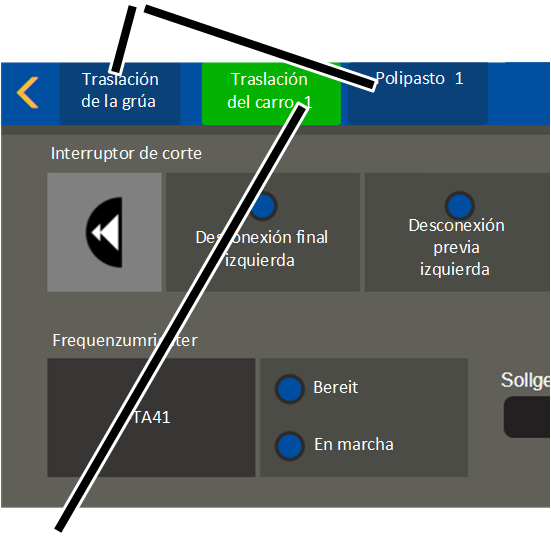
- Hacer clic en uno de los otros puntos de menú (ejes de la grúa) en el menú principal.
- El nuevo punto de menú elegido (eje de la grúa) se muestra con el fondo verde.
- En el área de indicación se muestran los contenidos correspondientes
Menú principal como campo de selección
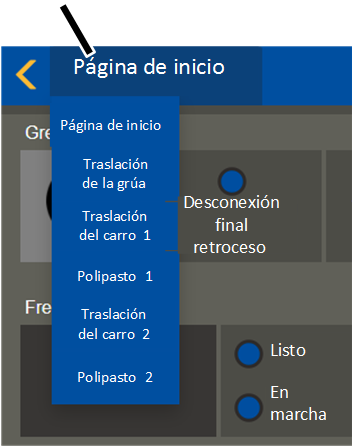
- En pantallas pequeñas (como algunas tablets pequeñas), se muestra el menú principal para los ejes de la grúa como campo de selección.
- Hacer clic en el botón en pantalla "Página de inicio".
Si aparece otro eje de grúa distinto en lugar de la página de inicio, se mostrará en el botón en pantalla.
- Se muestra el menú principal con los ejes de la grúa.
- Hacer clic en el punto de menú para el eje de la grúa deseado.
Abrir los ajustes:
Menú "Ajustes"
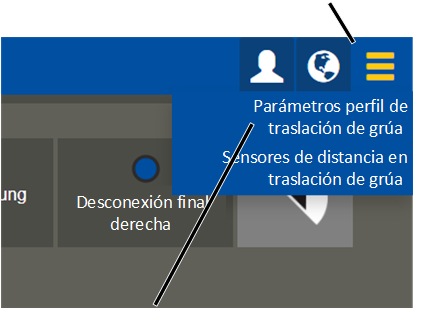
- Hacer clic sobre el menú "Ajustes".
- Aparece un menú con puntos de menú, adecuado para la ventana actual
Volver al menú anterior:
- Haga clic en el botón "Volver"
- KranOS cambia al punto de menú previo.
Cambiar a la ventana de inicio:
- Según la ventana que se muestra: clicar una o varias veces el botón de "Volver".
- Aparece la ventana de inicio.
Introducir valor
En algunas funciones pueden introducirse valores numéricos.
En la ventana se muestra un campo de registro con fondo blanco:
Campo de registro con marco amarillo y marca verdeCampo de registro con marco amarillo y signo rojo de exclamación
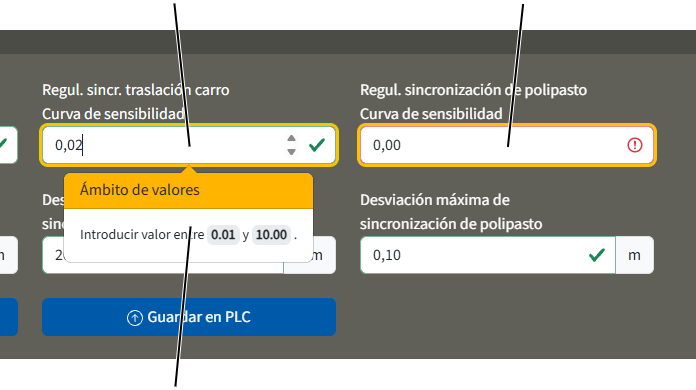
- Clicar en el campo de registro.
- Aparecen bobones de flecha para modificar los valores.
- Bajo el campo de registro se indica, si hay, el ámbito de valores con los valores mínimo y máximo permitidos.
- Introducir con el teclado el valor deseado o aumentar y reducir el valor con los botones de flecha.
- Junto al campo de registro se muestra un gancho verde si el nuevo valor se encuentra dentro del ámbito de valores permitido.
- Junto al campo de registro se muestra una equis roja si el nuevo valor se encuentra fuera del ámbito de valores permitido. Además, el campo de registro obtiene fondo rojo.
- Se muestra un marco amarillo alrededor del campo de registro cuando se ha modificado su valor.
El valor aún no se ha guardado en ABUControl. Véase "Guardar los valores en ABUControl" en «Guardar los valores en ABUControl».
Seleccionar valor
En algunas funciones se pueden seleccionar valores de un campo desplegable (por ejemplo, distintos ajustes).
Campo de selección
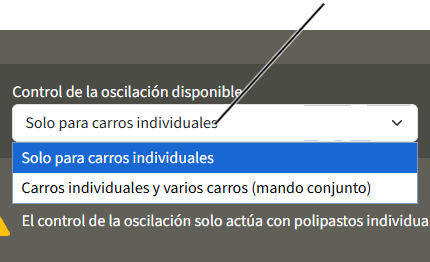
- En el área de selección se muestra un campo de selección con una pequeña flecha hacia abajo.
- En el campo de selección se muestra el valor actualmente seleccionado.
- Clicar en el campo de selección.
- Bajo el campo de selección se muestra los valores posibles.
- Clicar en el valor deseado.
- El campo de selección se cierra y se acepta el nuevo valor.
- Se muestra un marco amarillo alrededor del campo de registro cuando se ha modificado su valor.
El valor aún no se ha guardado en ABUControl. Véase "Guardar los valores en ABUControl" en «Guardar los valores en ABUControl».
Guardar los valores en ABUControl
Tras haber introducido o seleccionado uno o varios valores dentro de una ventana, los valores deben transferirse al ABUControl.
Cada vez que se abre una ventana, se leen y muestran los valores actualmente guardados en ABUControl. Si se introducen o seleccionan valores, pero no se guardan, la próxima vez que se abra la ventana aparecerán los valores antiguos aún conservados en ABUControl.
Después de haber introducido o seleccionado nuevos valores:
Campo de registro con marco amarillo
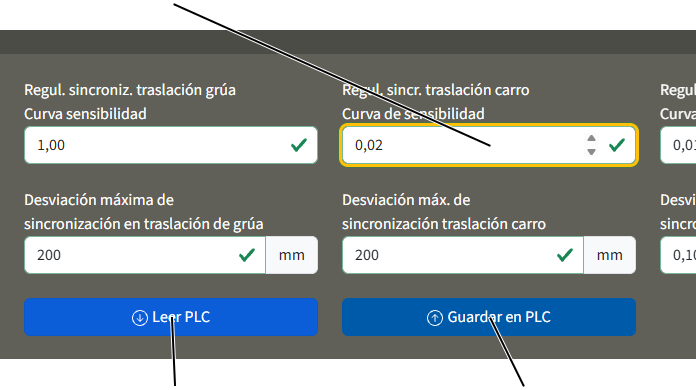
- Se muestra un marco amarillo alrededor del campo de registro o del campo de selección cuando se ha modificado su valor.
Modificar otros valores:
- Pulsar la tecla TAB para saltar al siguiente campo de registro o campo de selección.
Allí pueden modificarse otros valores de la misma forma descrita antes.
- Los nuevos valores aún no se han guardado.
Guardar algunos valores o todos los valores:
- Pulsar la tecla "Enter" o "Intro".
o
Clicar en el botón en pantalla "Guardar en PLC".
- Aparece el mensaje "procesar ..."
- En el centro de la pantalla aparece un gancho verde.
- Los nuevos valores se guardan el ABUControl.
En algunas ventanas hay varios botones de "Leer PLC" y "Guardar en PLC". Los botones sirven entonces para el área resumida en color (con varios niveles de grises).
Si no hay que guardar los valores.
- Clicar en "Leer PLC".
- Se vuelven a mostrar los valores antiguos guardados en ABUControl
Si uno o más valores no son válidos cuando se desea guardar:
- Junto al campo de registro se muestra una equis roja si el nuevo valor se encuentra fuera del ámbito de valores permitido. Además, el campo de registro obtiene fondo rojo.
- Se muestra un mensaje de error.
El aspecto del mensaje de error dependerá del navegador utilizado.
- Mientras haya un solo valor no válido para guardar, se quedan sin guardar también todos los demás valores.
En el centro de la pantalla aparece una equis roja:
- Se ha producido un error al guardar los valores.
- Volver a cargar la página actual.
- Volver a introducir los valores.
- Clicar en el botón en pantalla "Guardar en PLC".
- Si vuelve a aparecer el problema, hay que restablecer la conexión entre KranOS y PLC. Véase "Conexión entre KranOS y PLC".
Cerrar sesión en KranOS
La sesión del usuario finaliza automáticamente transcurridos 30 minutos de inactividad en KranOS.
Para cerrar sesión manualmente:
Menú "Usuario"Punto de menú "Cerrar sesión"
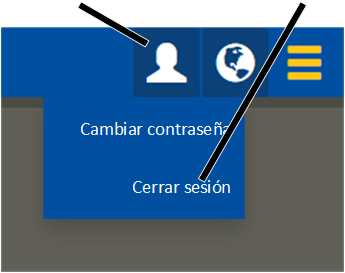
- Clicar en menú "Usuario".
- Aparece el menú.
- Clicar en el punto de menú "Cerrar sesión".
- Se cierra la sesión del usuario.
- Aparece la pantalla "Datos de servicio" (Betriebsdaten).
Cambiar contraseña para KranOS
Se puede cambiar siempre que se desee la contraseña estándar 'SERVICE' para el usuario de "SERVICE" (nivel de usuario [2]), además hay que cambiarla tras el primer inicio de sesión. La contraseña estándar "CUSTOMER" para el usuario de 'CUSTOMER' (nivel de usuario [1]),se puede modificar cuando sea necesario.
El cliente deberá guardar la nueva contraseña de forma segura (por ejemplo en el cuaderno de comprobaciones de la grúa o dentro del cuadro eléctrico del carro) y lo entregará solo al círculo de personas autorizado.
Vista general: Navegación en KranOS |
|---|
Usuario "CUSTOMER" o "SERVICE" 🡪 "Usuario" 🡪 "Cambiar contraseña" |
- Iniciar sesión como "CUSTOMER" (nivel de usuario [1]) o "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- Clicar en menú "Usuario".
- Aparece el menú.
- Clicar en el punto de menú "Cambiar contraseña".
Campo de registro "Nueva contraseña"Campo de registro "Contraseña antigua"
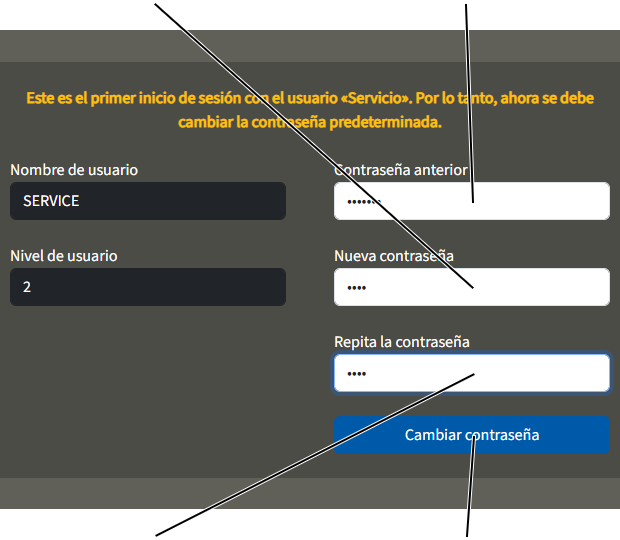
- Aparece la ventana de "Cambiar contraseña"
- Introducir la contraseña anterior en el campo de registro "Contraseña antigua".
- Introducir la nueva contraseña en el campo de registro "Nueva contraseña".
- Volver a introducir la contraseña en el campo de registro "Repita la contraseña".
- Clicar en el botón de "Cambiar contraseña".
- La contraseña ha cambiado.
Consejo:
Guardar la contraseña en lugar adecuado (por ejemplo en el cuaderno de comprobaciones de la grúa o dentro del cuadro eléctrico del carro). La contraseña estándar "SERVICE" ya no es válida una vez modificada la contraseña. Si olvida la contraseña nueva, puede restablecerse la contraseña a través del servicio técnico de ABUS. Véase "Servicio técnico de ABUS".
Consejo:
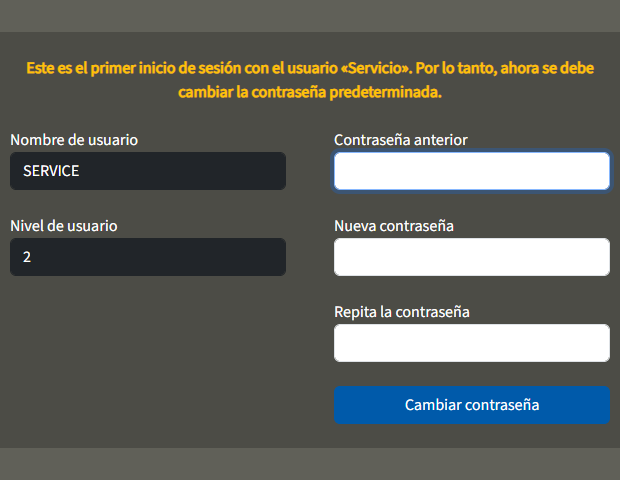
La primera vez que se inicia sesión con el usuario "SERVICE" aparece automáticamente la ventana de "Cambiar contraseña" con un texto adicional que advierte sobre la necesidad de cambiar la contraseña.
No se podrá acceder a KranOS hasta que se haya cambiado la contraseña.
Ajuste del idioma
KranOS y los mensajes en el indicador LED matricial se muestran por defecto en alemán. Al iniciar sesión en KranOS pueden cambiarse el idioma.
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Puede estar con sesión iniciada como "CUSTOMER" (nivel de usuario [1]). o como "SERVICE" (nivel de usuario [2]‚). Sin embargo, también es posible acceder sin iniciar sesión (nivel de usuario [0]).
Ajuste del idioma
- Haga clic en el botón "Idioma" (Globo).
- Se muestra una lista de los idiomas disponibles.
- Seleccione el idioma deseado.
- KranOS y los mensajes en el indicador LED matricial se mostrarán en el idioma seleccionado.
Vista general del menú
Punto de menú |
Punto de menú |
Punto de menú |
Funciones |
Nivel de usuario |
Véase |
|
|---|---|---|---|---|---|---|
Tras iniciar sesión |
"Datos de servicio" |
Leer datos de servicio |
Sin |
|||
Leer memoria de carga colectiva |
Sin |
|||||
Leer la dirección IP de la grúa |
Sin |
|||||
"Iniciar sesión" |
Iniciar sesión en KranOS con un usuario |
Sin |
||||
Ventana de inicio |
"Datos de servicio" |
Leer datos de servicio |
Customer [1] Service [2] |
|||
Leer memoria de carga colectiva |
Customer [1] Service [2] |
|||||
"Diagnóstico PLC" |
Mostrar información de versión |
Customer [1] Service [2] |
||||
Mostrar registro de sucesos |
Customer [1] Service [2] |
|||||
Reiniciar la grúa |
Service [2] |
|||||
"Diagnóstico Bus" |
Mostrar el diagnóstico de la red de Bus |
Customer [1] Service [2] |
||||
"Diagnóstico de PLC adicional" |
Indicación de estados de error y conmutación del PLC adicional |
Customer [1] Service [2] |
||||
Ajustar número de modo de servicio |
Service [2] |
|||||
"Diagnóstico secuencia de pasos PLC" |
Mostrar secuencia de pasos del PLC |
Customer [1] Service [2] |
||||
"Ajustar hora PLC" |
Ajustar fecha y hora en el PLC |
Service [2] |
||||
"Tarjeta SD del PLC" |
Copia de seguridad, recuperación |
Service [2] |
||||
"Perfil de movimiento" |
Seleccionar el perfil de movimiento |
Service [2] |
||||
Ajustar control individual |
Customer [1] Service [2] |
|||||
Punto de menú |
Punto de menú |
Punto de menú |
Funciones |
Nivel de usuario |
Véase |
|---|---|---|---|---|---|
Ajustar regulación de sincronización |
Service [2] |
||||
Ajustar parámetros para guiado y centrado de gancho |
Service [2] |
Ajustar los asistentes de gancho ( guiado y centrado del gancho) |
|||
Orientación del medidor de inclinación |
Service [2] |
||||
Restablecer convertidor de frecuencia a valor de fábrica y volver a medir el motor de elevación |
Service [2] |
"Restablecer el convertidor de frecuencia y volver a medir el motor de elevación". |
|||
Volver a parametrizar el convertidor de frecuencia |
Service [2] |
||||
Puentear el interruptor de fin de recorrido y el limitador de elevación |
Service [2] |
"Puentear provisionalmente el interruptor de fin de recorrido y el limitador de elevación". |
|||
Intercambiar la dirección de traslación de grúa y de carro |
Service [2] |
||||
Control de perfil de nave (vía perfil de traslación de grúa) |
Establecer, aprender, copiar, editar y borrar nuevo obstáculo |
Service [2] |
|||
Seleccionar obstáculo y mostrarlo |
Customer [1] Service [2] |
||||
"Puntos de conmutación dependientes de la carga" |
Ajustar los puntos de conmutación dependientes de la carga |
Service [2] |
"Ajustar los puntos de conmutación dependientes de la carga". |
||
Ajustar el seguro de cable destensado |
Service [2] |
||||
Control de posicionamiento |
Editar posiciones del control de posicionamiento lineal. |
Service [2] |
|||
Establecer preajustes de tolerancia para el control de posicionamiento |
Service [2] |
||||
Calcular longitud de la vía de la grúa |
Service [2] |
Punto de menú |
Punto de menú |
Punto de menú |
Funciones |
Nivel de usuario |
Véase |
|---|---|---|---|---|---|
Eje de la grúa "Traslación de la grúa" |
Mostrar las posiciones actuales de los interruptores de corte |
Customer [1] Service [2] |
|||
Mostrar el estado del convertidor de frecuencia |
Customer [1] Service [2] |
||||
Mostrar posiciones de conmutadores del perfil de la nave |
Customer [1] Service [2] |
||||
Mostrar estado del distanciamiento entre grúas y del distanciamiento entre grúas dependiente de la carga |
Customer [1] Service [2] |
||||
"Parámetros perfil de traslación de grúa" |
Ajustar velocidades |
Service [2] |
|||
Ajustar el tiempo de frenada y el tiempo de aceleración |
Service [2] |
||||
Ajustar velocidad del texto del indicador de carga |
Service [2] |
||||
Ajustar la carga parcial |
Service [2] |
||||
Ajustar el sentido de giro de los interruptores de cruceta para el perfil de la nave |
Service [2] | ||||
"Sensores de distancia en traslación de grúa" |
Activar modo de aprendizaje de la desconexión final |
Service [2] |
|||
Activar modo de aprendizaje de la desconexión previa |
Service [2] |
||||
Ajustar Longitud de la viga principal y de la vía de la grúa |
Service [2] |
||||
Eje de la grúa "traslación de carro" |
Mostrar las posiciones actuales de los interruptores de corte |
Customer [1] Service [2] |
|||
Mostrar el estado del convertidor de frecuencia |
Customer [1] Service [2] |
||||
Mostrar estado del distanciamiento entre grúas y del distanciamiento entre grúas dependiente de la carga |
Customer [1] Service [2] |
||||
PLC de seguridad para traslación de grúa |
Mostrar estados de error y conmutación del PLC de seguridad |
Customer [1] Service [2] |
|||
Modo de prueba Parada segura (STO) |
Service [2] |
||||
Mostrar posiciones de conmutadores del perfil de la nave |
Customer [1] Service [2] |
Punto de menú |
Punto de menú |
Punto de menú |
Funciones |
Nivel de usuario |
Véase |
|---|---|---|---|---|---|
"Parámetros perfil de traslación de carro" |
Ajustar velocidades |
Service [2] |
|||
Ajustar el tiempo de frenada y el tiempo de aceleración |
Service [2] |
||||
Ajustar velocidad del texto del indicador de carga |
Service [2] |
||||
Ajustar el sentido de giro de los interruptores de cruceta para el perfil de la nave |
Service [2] |
||||
"Sensores de distancia en traslación de carro" |
Activar modo de aprendizaje de la desconexión final |
Service [2] |
|||
Activar modo de aprendizaje de la desconexión previa |
Service [2] |
||||
Eje de la grúa "polipasto" |
Mostrar las posiciones actuales de los interruptores de corte |
Customer [1] Service [2] |
|||
Mostrar el estado del convertidor de frecuencia |
Customer [1] Service [2] |
||||
Indicador de carga: |
Customer [1] Service [2] |
||||
Activar puenteado de sobrecarga |
Service [2] |
||||
Activar sustitución del cable |
Service [2] |
||||
"Codificador rotatorio" |
Introducir dirección de aparato |
Service [2] |
|||
Referenciar el codificador absoluto |
Service [2] |
||||
Restablecer error |
Service [2] |
||||
"Parámetros perfil de elevación" |
Ajustar velocidades |
Service [2] |
|||
Ajustar el tiempo de frenada y el tiempo de aceleración |
Service [2] |
||||
Ajustar el sistema de medición de cargas |
Service [2] |
||||
Indicar la longitud del cable |
Service [2] |
||||
Ajustar medición del motor de elevación |
Service [2] |
Punto de menú |
Punto de menú |
Punto de menú |
Funciones |
Nivel de usuario |
Véase |
|---|---|---|---|---|---|
Ajustar velocidad máx. de traslación para traslación de grúa y carro con guiado y centrado de gancho |
Service [2] |
"Ajustar los asistentes de gancho ( guiado y centrado del gancho)". |
|||
Ajustar inclinación máx. para traslación de grúa y carro con seguro contra arrastre oblicuo |
Service [2] |
||||
"Parámetros control de oscilación" |
Ajustar medios de suspensión |
Customer [1] Service [2] |
|||
Indicar la longitud del cable |
Service [2] |
||||
Conectar y desconectar el control de la oscilación |
Service [2] |
||||
Ajustar disponibilidad del control de la oscilación para varios carros |
Service [2] |
||||
"Parámetros del medidor de inclinación del cable" |
Calibrar medidor de inclinación |
Service [2] |
|||
"Parámetros estado de sustitución por desgaste" |
Ver los parámetros para calcular el estado de sustitución por desgaste |
Customer [1] Service [2] |
|||
"Calibrado polipasto" |
Calibrado del sistema de medición de cargas |
Service [2] |
"Calibrado del sistema de medición de cargas con una carga de ensayo elevada". |
||
Calibrado básico del sensor de carga |
Service [2] |
||||
Ajustar fin de carrera de elevación |
Service [2] |
"Modificar provisionalmente el control de frenada del motor de elevación" en «Modificar provisionalmente el control de frenada del motor de elevación» |
|||
Ajustar el colectivo de cargas |
Service [2] |
||||
"Desgaste estado de sustitución" |
Mostrar datos de desgaste de los distintos segmentos del cable |
Customer [1] Service [2] |
"Comprobar el cable con el autodiagnóstico de desgaste del cable" en «Comprobar el cable con el autodiagnóstico de desgaste del cable» |
||
Menú "Usuario" |
"Cambiar contraseña" |
Cambiar contraseña |
Customer [1] Service [2] |
||
"Cerrar sesión" |
Cerrar sesión de usuario |
Customer [1] Service [2] |
|||
Menú "Idioma" |
Ajuste del idioma |
Sin |
Montaje y conexión
Afecta a todas aquellas personas que trabajan en la grúa antes de que sea utilizada.
El cliente/usuario de la grúa es responsable de elegir a personal operario con la cualificación adecuada para la puesta en marcha.
Ejemplo de persona capacitada:
- Personas con amplios conocimientos por una formación especializada en construcción de maquinaria y sistemas eléctricos para grúas.
- Personas con suficiente experiencia en el manejo, montaje y mantenimiento de grúas.
- Personas con amplios conocimientos sobre la normativa técnica, las directrices y las normas de seguridad aplicables en cada país.
- Personas con formación regular por parte de ABUS.
ABUS no asume responsabilidad alguna por daños debidos a puestas en marcha realizadas incorrectamente o por personal no cualificado.
ABUS recomienda encargar la puesta en marcha al servicio técnico de ABUS.
Montaje del carril tomacorriente con sistema de medición de valor absoluto
Solo con control de posicionamiento
En el control de posicionamiento y en el control de perfil de nave se aplica sobre la posición de la grúa un sistema de medición de valor absoluto para medir la posición absoluta de la grúa a lo largo de la vía de grúa. Como sistema de medición de valor absoluto se utilizan sensores láser de distancia o el sistema de carril tomacorriente APOS. Con el sistema de carril tomacorriente APOS se inserta una banda de código dentro del perfil del carril tomacorriente legible por un cabezal de lectura y con el que se determina la posición de la grúa.
El montaje del sistema de carril tomacorriente APOS se describe en un manual de producto distinto. A continuación se dan advertencias importantes adicionales, así como pasos de montaje específicos de ABUS, que difieren de las instrucciones de montaje del fabricante del sistema de carril tomacorriente APOS.
Advertencias generales:
- La longitud de fábrica de la banda de código es de 260 m. De estos se cortan tramos especialmente ajustados a la instalación de grúa pedida. Por lo tanto, el valor de inicio de medición de la banda de código podría ser bastante mayor de 0.
- la banda de código y el perfil de fijación se entregan con una longitud en exceso de 1 m aproximadamente.
- Tras el montaje de la banda de código ya no puede realizarse ninguna sustitución de un elemento de carril individual. Tampoco es posible abrir el carril tomacorriente a lo largo del tramo para sustituir una toma de corriente o el carrito del cabezal lector.
- La banda de código está muy magnetizada y debería protegerse antes y durante el montaje contra suciedad (sobre todo de polvo metálico, virutas, etc.).
Instrucciones de montaje:
- Al insertar la banda de código en el carril tomacorriente es muy importante fijarse en la dirección numérica del sistema de carril tomacorriente. ¡La numeración en la banda debe ser ascendente en sentido de "avance"!
La posición de la banda de código se indica en el manual de producto aparte y en el plan de tendido del fabricante en el pozo debajo del cable de tierra (PE). Pero no siempre es el caso. Ya que el cabezal lector solo puede montarse en una dirección en el carrito del cabezal lector, la banda de código puede que deba insertarse en el pozo por el lado contrario al del cable de tierra.
- Al fijar el punto fijo del carril tomacorriente, puede dañarse la banda de código. Al atornillar los tornillos perforadores procurar que entren bien rectos en el raíl perfilado.
- El cabezal lector se inserta en el extremo final de la instalación. Cuando hay varias grúas sobre la misma vía hay que procurar que se cumpla la secuencia de las tomas de corriente.
- Los extremos de los carriles tomacorriente son elementos de 150 mm de longitud sin raíl de cobre con una cantonera fijada. Esta pieza solo va sujetada por la cubierta de juntas y no por raíles de cobre. Igual resulta aquí necesario colocar una suspensión adicional.
- La barra de arrastre con cabezal articulado M10 del carrito del cabezal lector se fija a los tubos cuadrados de la grúa con una escuadra de fijación. Un casquillo distanciador se encarga de que el cabezal articulado pueda moverse. La barra de arrastre debe orientarse así en una línea respecto al carril tomacorriente y cabezal lector.
- Las alimentaciones de tramos vienen ajustadas de fábrica al sistema de carril tomacorriente. La cubierta de juntas está recortada en la zona de la banda de código y lleva nuevas piezas de plástico. Pero si se coloca la banda de código en el lado opuesto al cable de tierra, hay que utilizar una alimentación de tramo especial. Como alternativa puede transformarse la alimentación de tramo in situ. Para ello hay que sacar la cubierta de juntas y desatornillar los 4 tornillos de la parte inferior. Luego se gira la parte inferior 180 grados y se monta de nuevo. Nota: así se gira también el punto de alimentación (atornillado).
- El cabezal lector va equipado con una interfaz lectora SSI (interfaz sincronizada en serie). El conector de 8 polos M12 se une al mando de la grúa con un cable adaptador (M12 sobre enchufe de pletina) mediante el acoplador de bus de campo.
Conexión de la grúa al ABUControl
Conexión de la grúa a la red eléctrica
- Establecer la línea de acometida de red según EN 60204.
- Prever una conexión fija según la norma DIN 50178, ya que la corriente de fuga es superior a 3,5 mA.
Seleccionar el interruptor diferencial adecuado
Cuando deba utilizarse un seccionador de protección contra corriente defectuosa:
- Utilizar un interruptor diferencial el tipo B.
Está previsto para el servicio con convertidores de frecuencia y detecta las corrientes de fuga en distintos ámbitos de frecuencia. Con ello se logra también una protección en el manejo de convertidores de frecuencia.
Desmontar y montar la carcasa de brida
En grúas con testeros cortos, los cables y la carcasa de brida en el mando de la grúa están delante de los tornillos de alta resistencia. Hay que soltar las carcasas de brida para poder apretar o soltar los tornillos de alta resistencia.
Soltar la carcasa de brida
Carcasa de brida
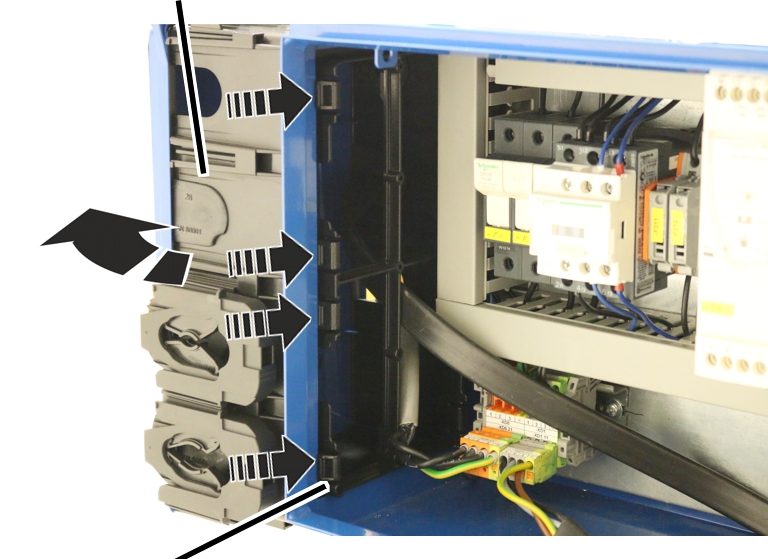
- Abrir la tapa del mando de la grúa.
- Empujar hacia dentro los cuatro engarces de la carcasa de brida.
- Abatir la carcasa de brida hacia atrás (en dirección a la parte posterior del panel eléctrico.
- La carcasa de brida se suelta del panel eléctrico.
- Extraer la carcasa de brida hacia delante.
- La carcasa de brida puede colgar suelta por los cables del mando de la grúa hasta haber apretado los tornillos de alta resistencia.
Fijar la carcasa de brida
Carcasa de brida
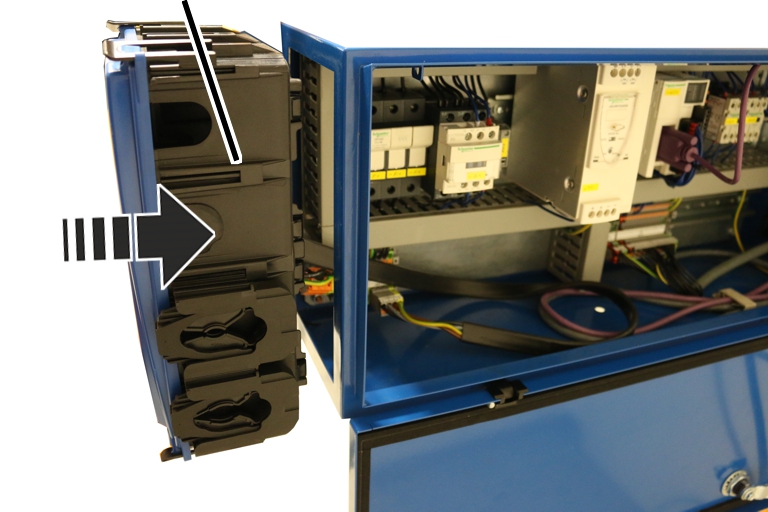
- Colocar la carcasa de brida alineada frente al panel eléctrico.
- Presionar la carcasa de brida contra el panel eléctrico.
- Los engarces (8x) se engancharán con un clic perceptible.
Pasar los cables de conexión al interior de la carcasa de brida
En el montaje, los cables de conexión se introducen a través de la carcasa de brida hacia el panel eléctrico y se conectan. Todos los cables de conexión son enchufables. Los pasos de cable en la carcasa de brida sirven como junta de obturación.
El paso de cables (de goma) es suficiente para cables redondos finos. Con cables redondos más gruesos o cables planos, se utiliza adicionalmente al paso de cables un sistema de descarga de tracción de tres piezas para fijar el cable de conexión.
Abrir la carcasa de brida
Carcasa de brida
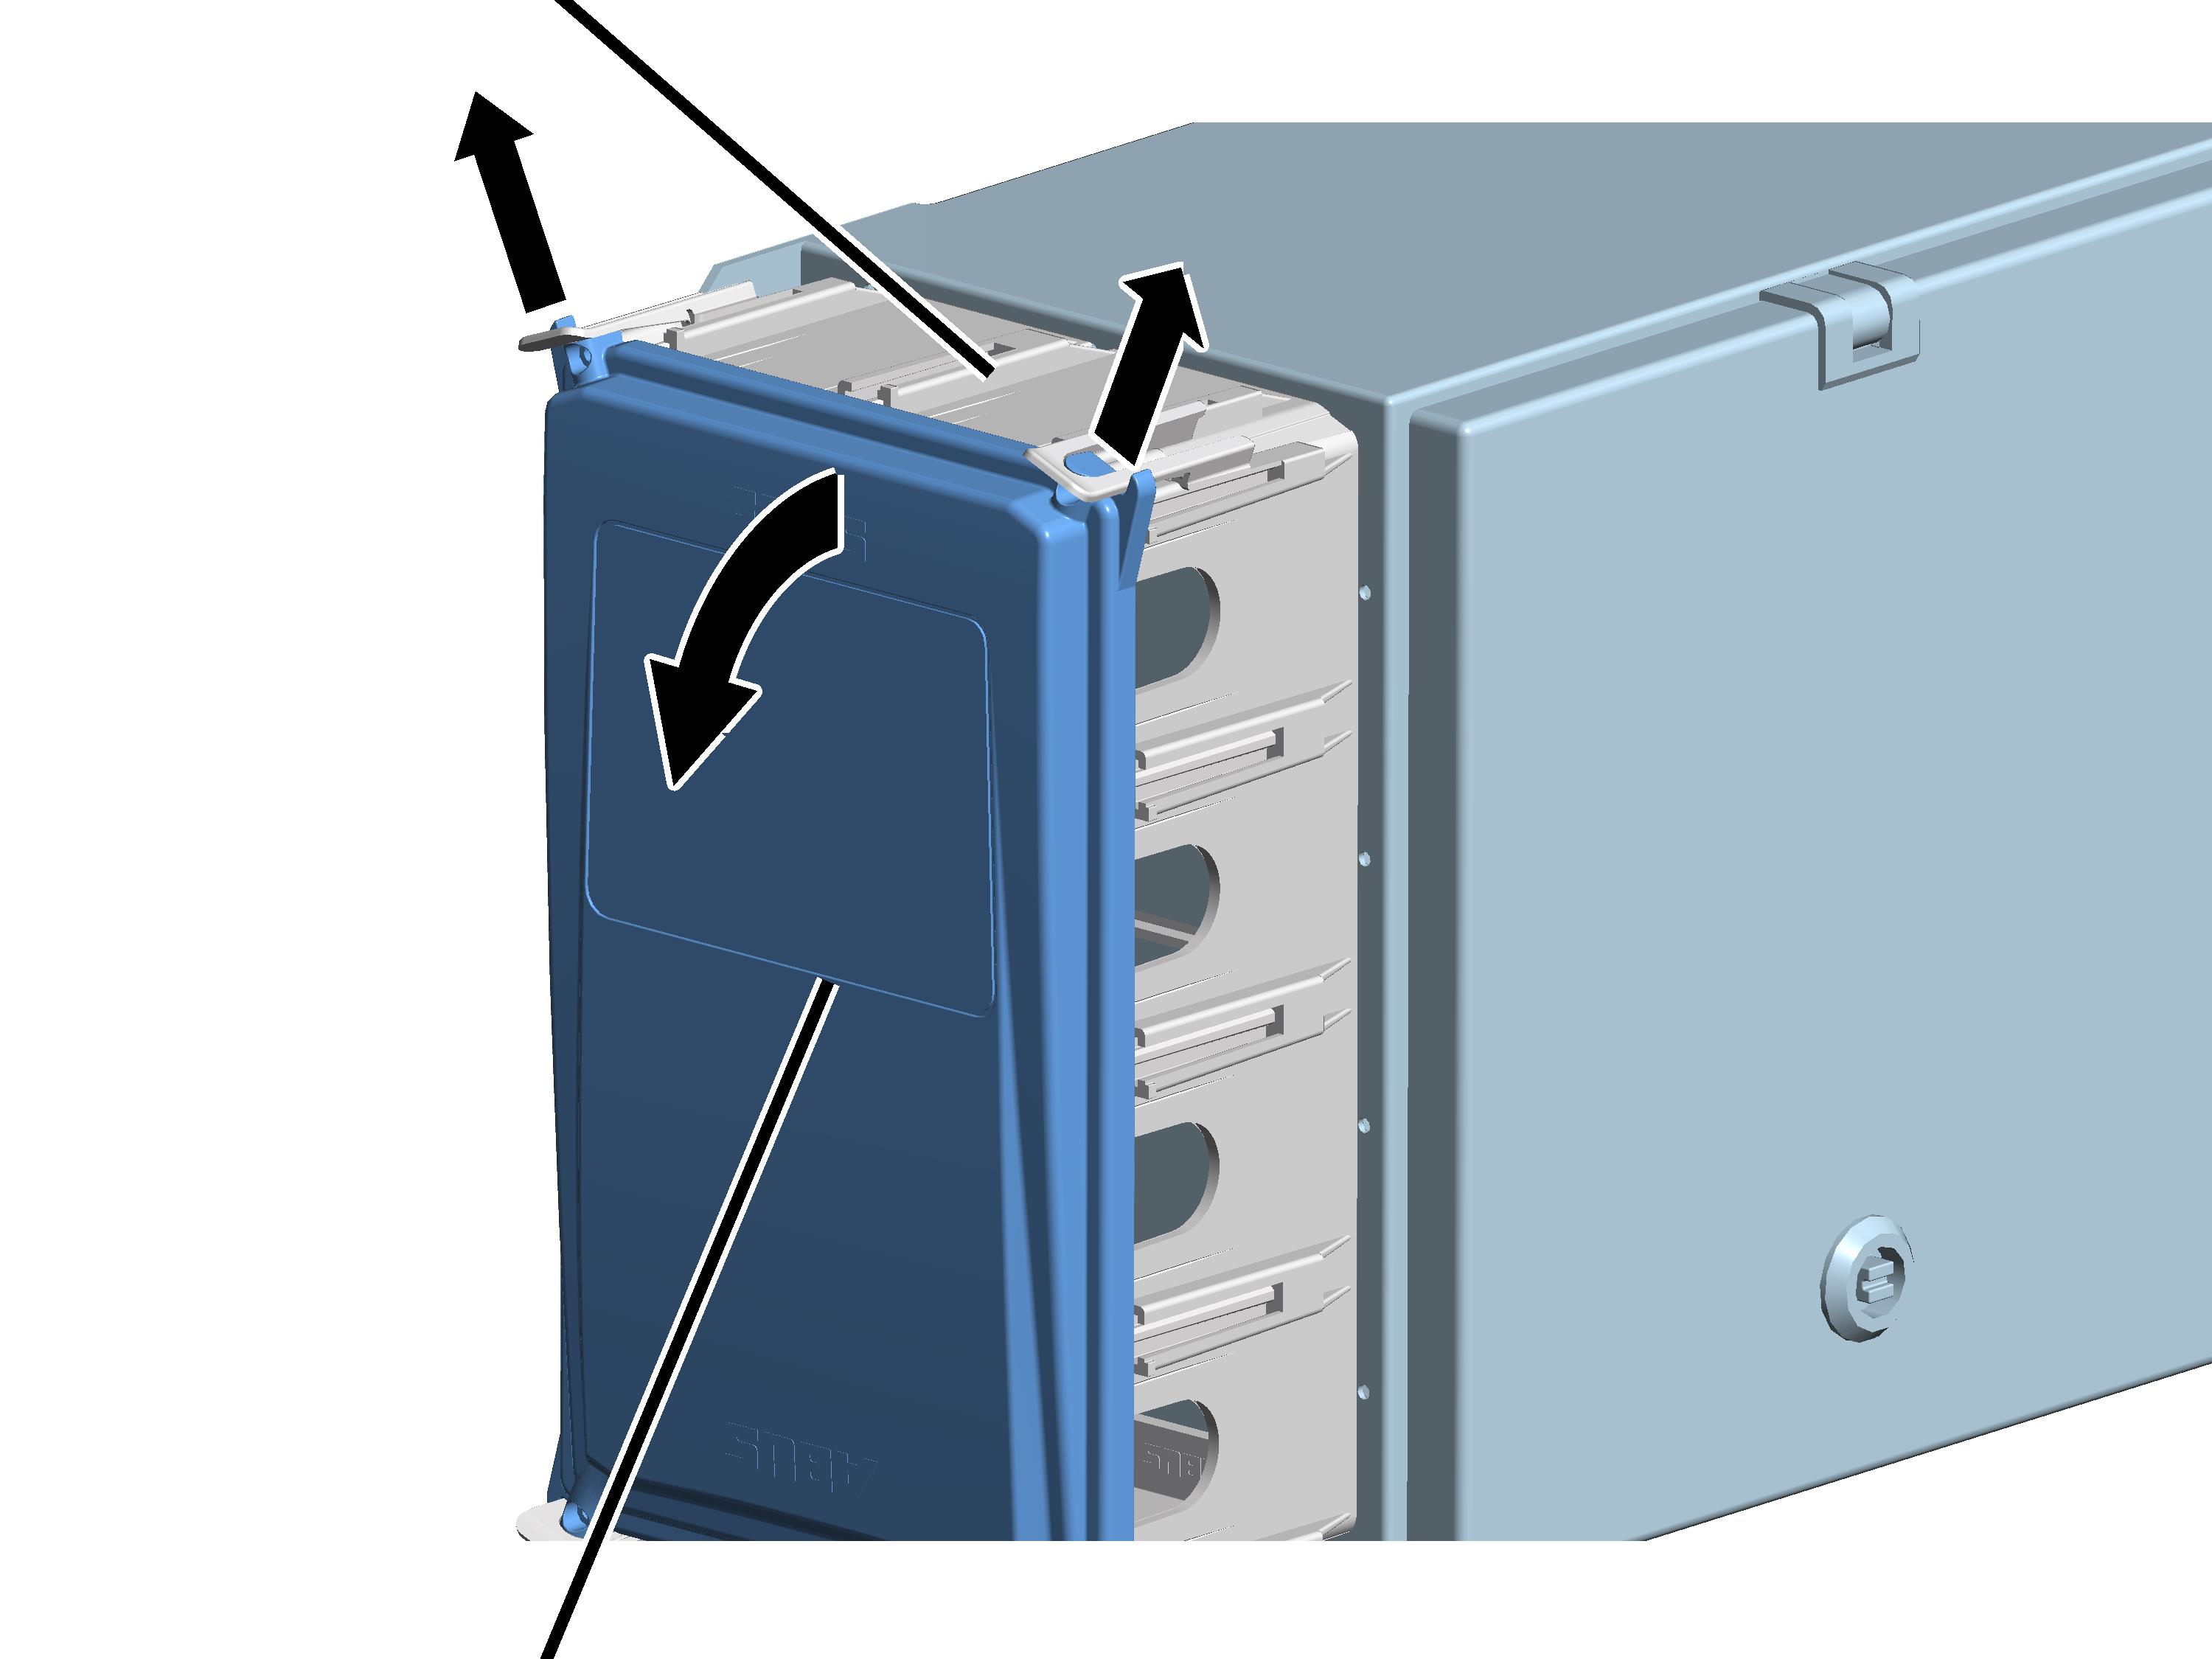
- Presionar ligeramente los clips de cierre superiores hacia fuera.
- Separar al mismo tiempo la cubierta de la carcasa por arriba.
- Abatir la cubierta hacia abajo hasta que quede casi horizontal.
- Al abatirla, la cubierta se libera por sí sola de los clips de cierre inferiores.
Consejo:
Si por motivos de espacio no puede abrirse la tapa abatiéndola hacia abajo, pueden presionarse también los clips de cierre superiores e inferiores ligeramente hacia fuera para poder sacar fácilmente la tapa.
Preparar el cable de conexión
Cable de conexión
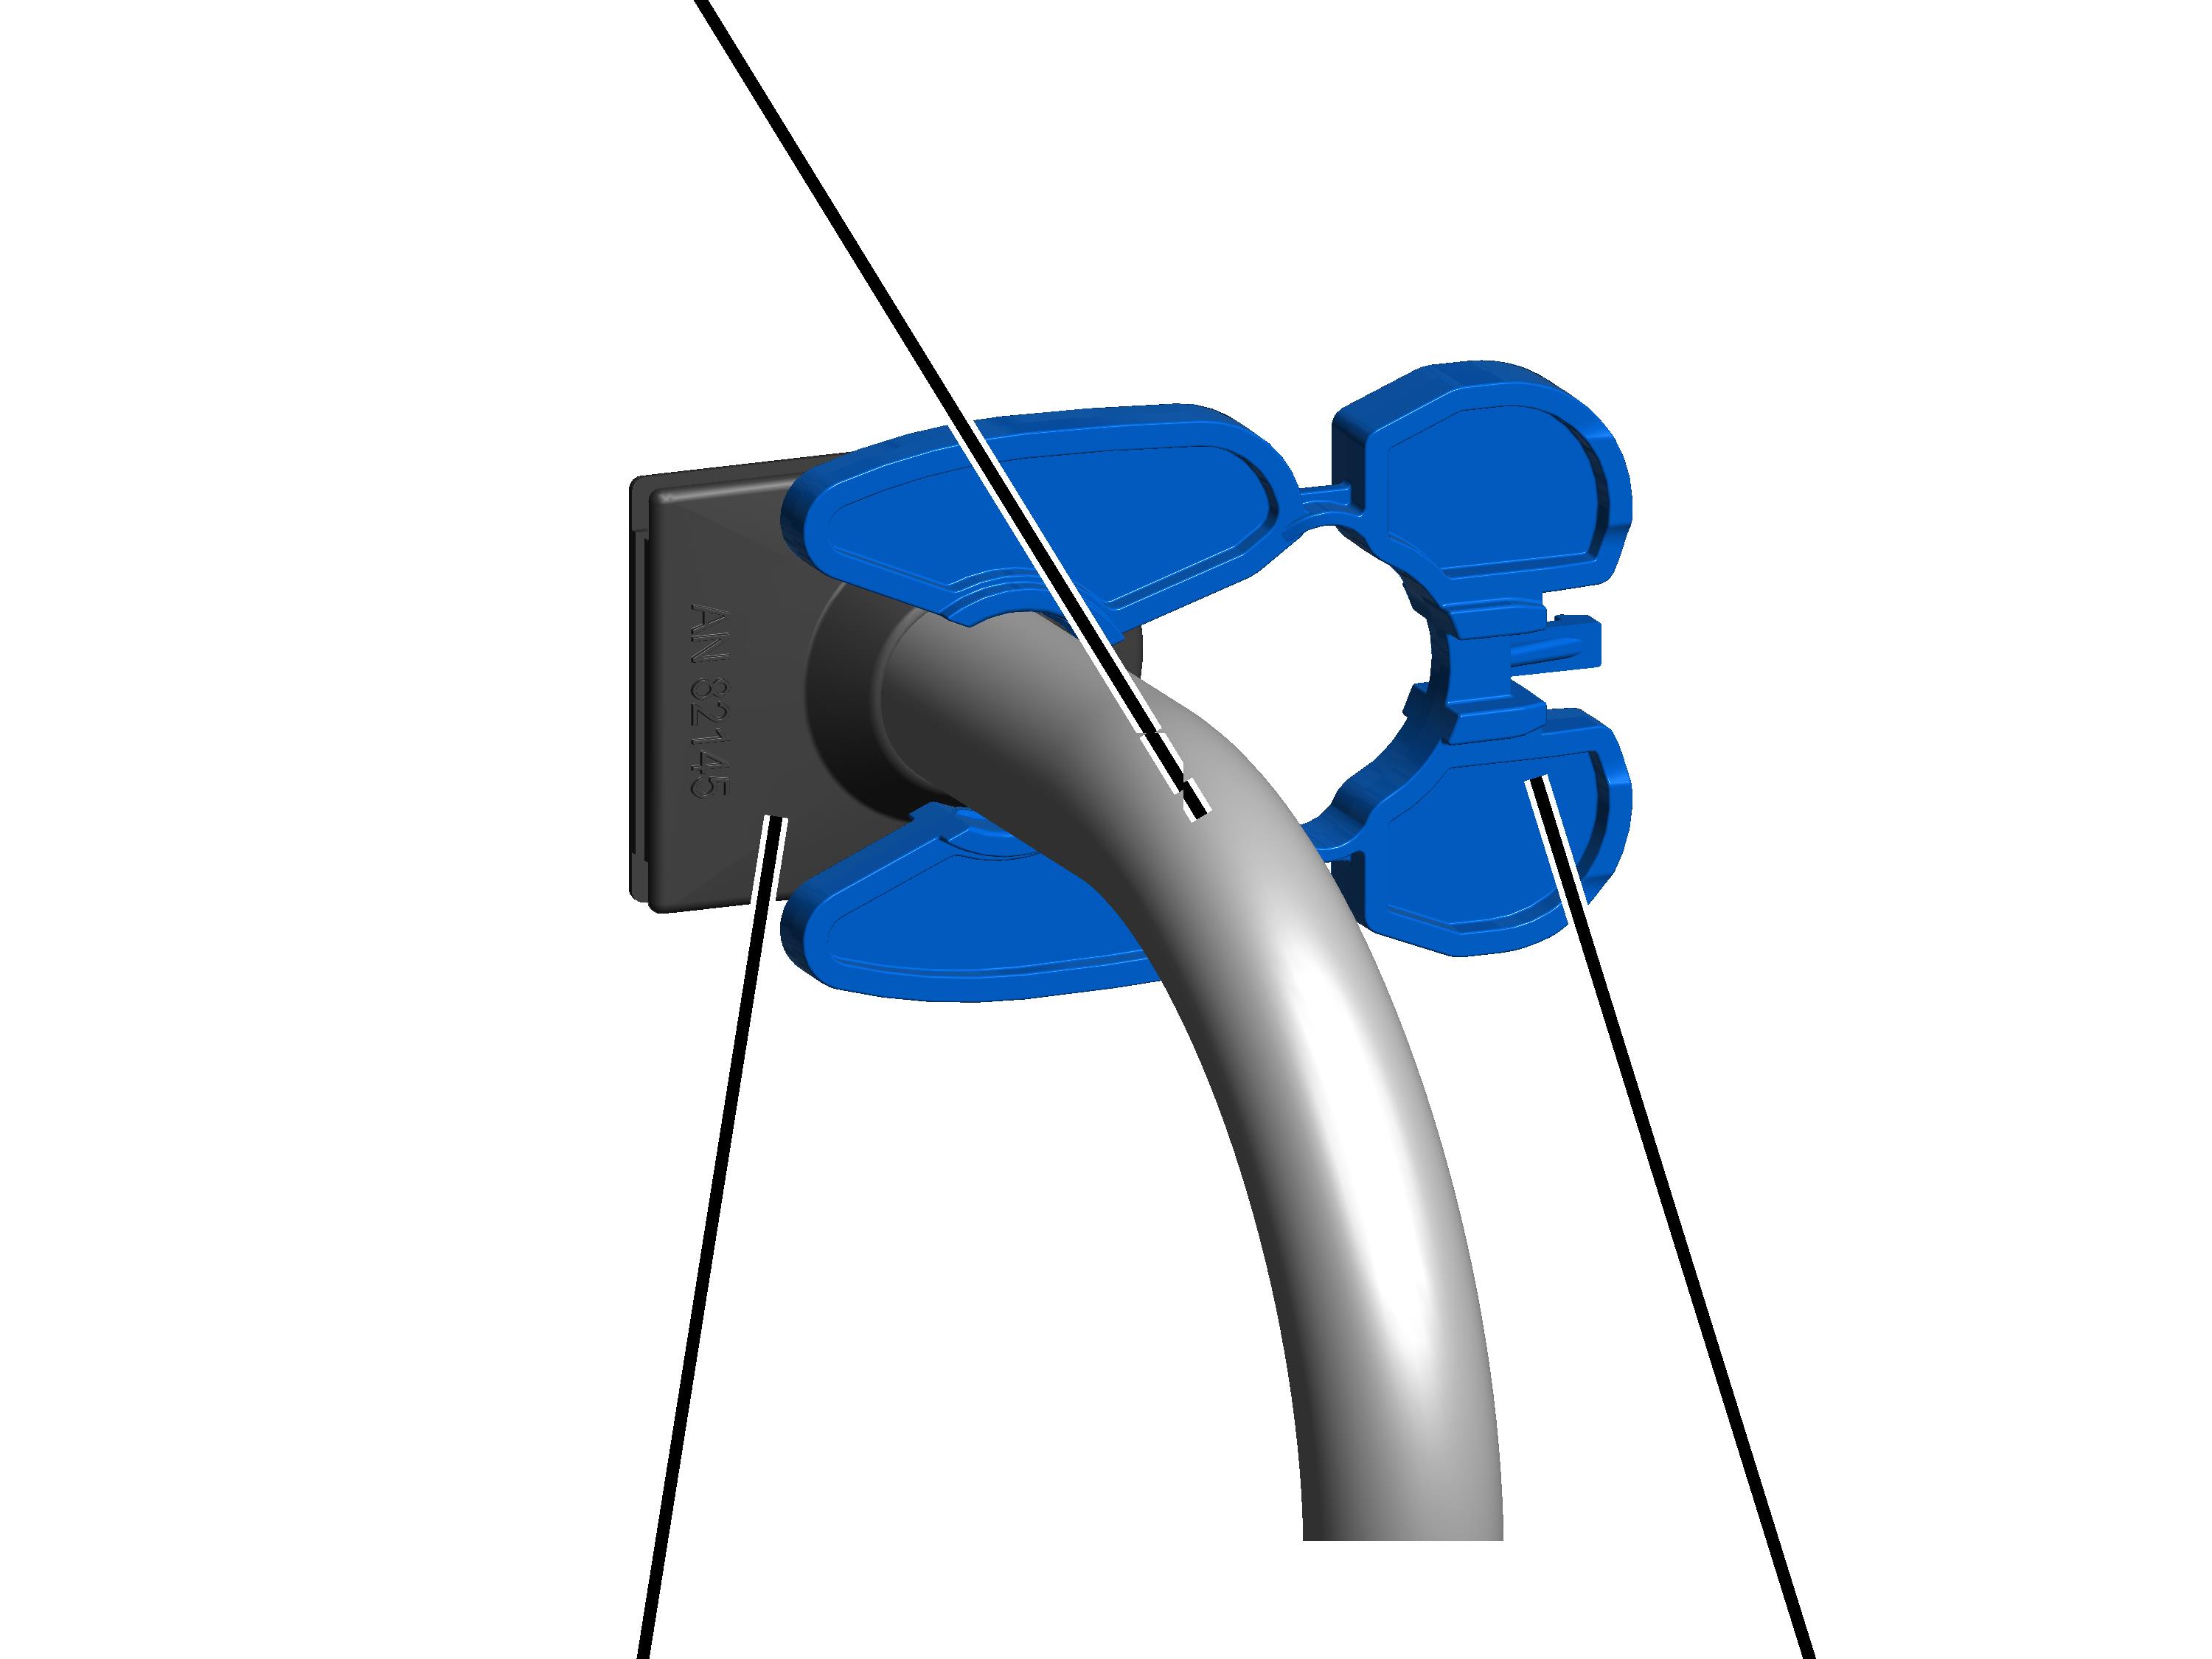
- Insertar el cable de conexión a través del paso de cables hasta que el cable pueda llegar hasta la regleta de bornes en el panel eléctrico.
El paso de cables tiene distintos orificios según el cable (cables redondos finos o gruesos, cables planos) o tiene una ranura.
- Insertar desde fuera la lengüeta tensora sobre el cable de conexión.
Insertar el cable de conexión
Cable de conexión con lengüeta tensoraBase de fijación
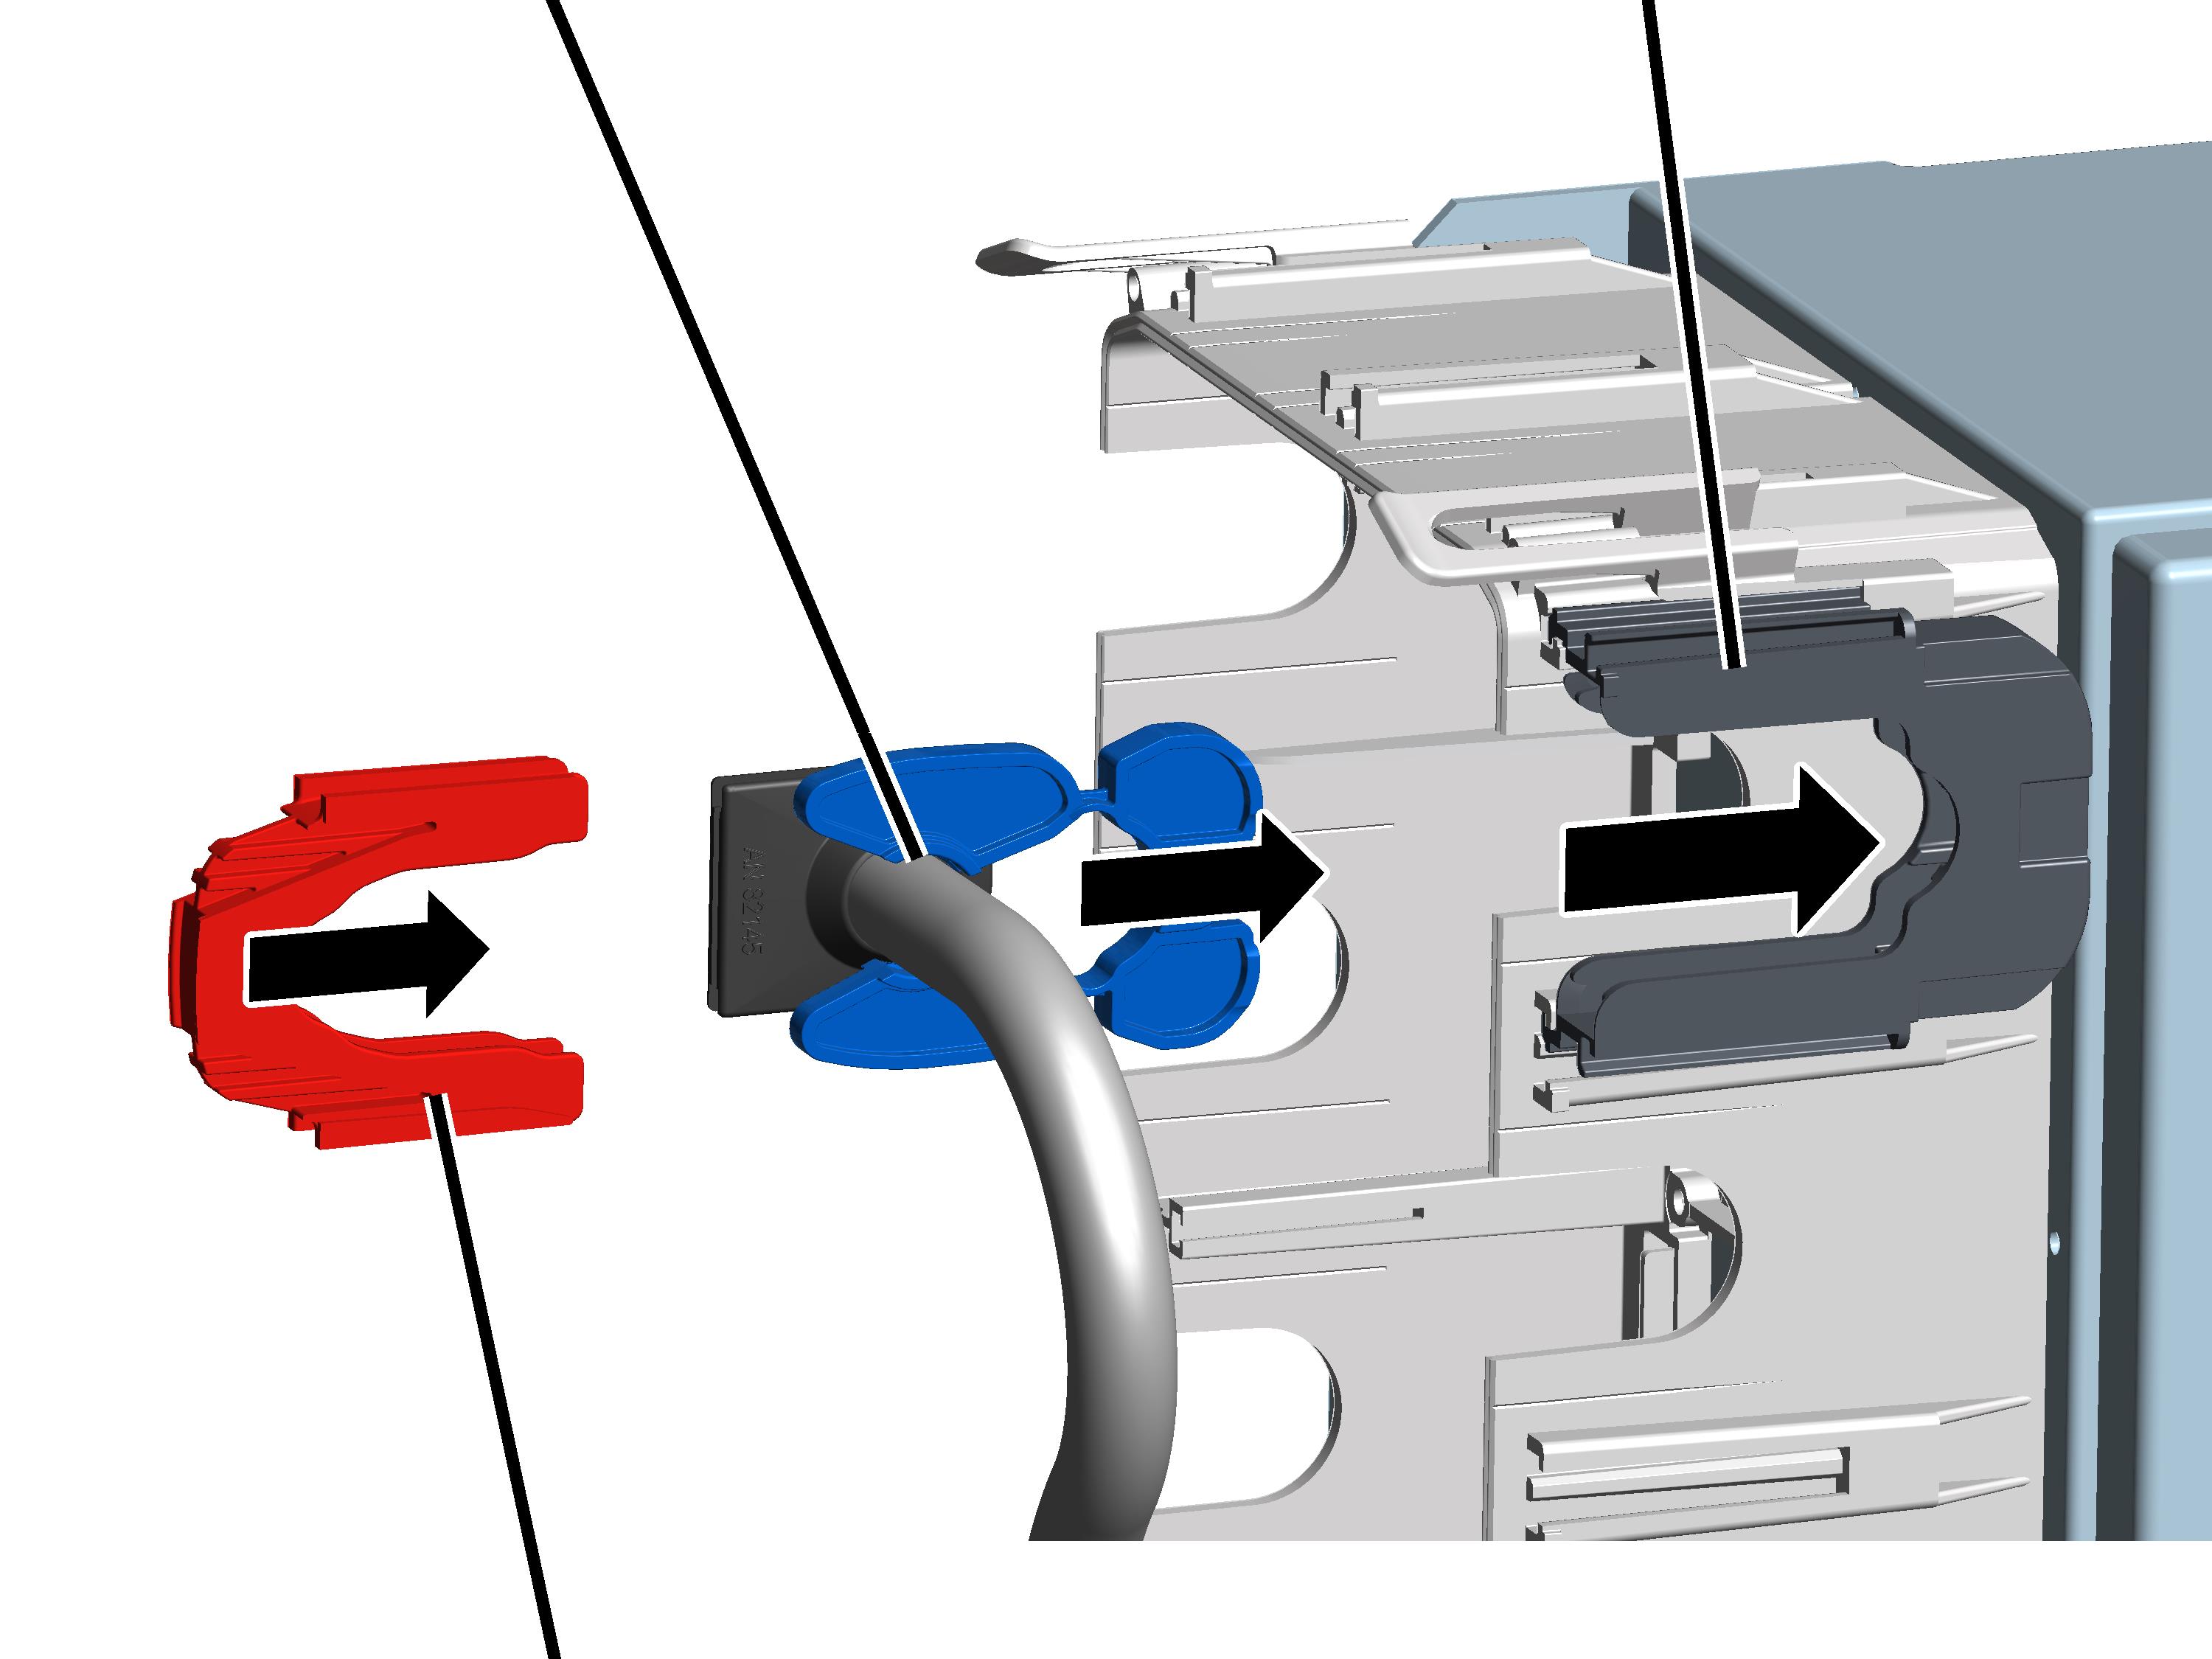
- Insertar y engarzar la base de fijación en la carcasa de brida.
- Insertar el cable de conexión con la lengüeta tensora en la base de fijación y pasar al mismo tiempo el paso de cables (de goma) en el orificio de la carcasa de brida.
- Insertar el clip de fijación de la descarga de tracción en la base.
Asegurar el paso de cables
Orificio para brida
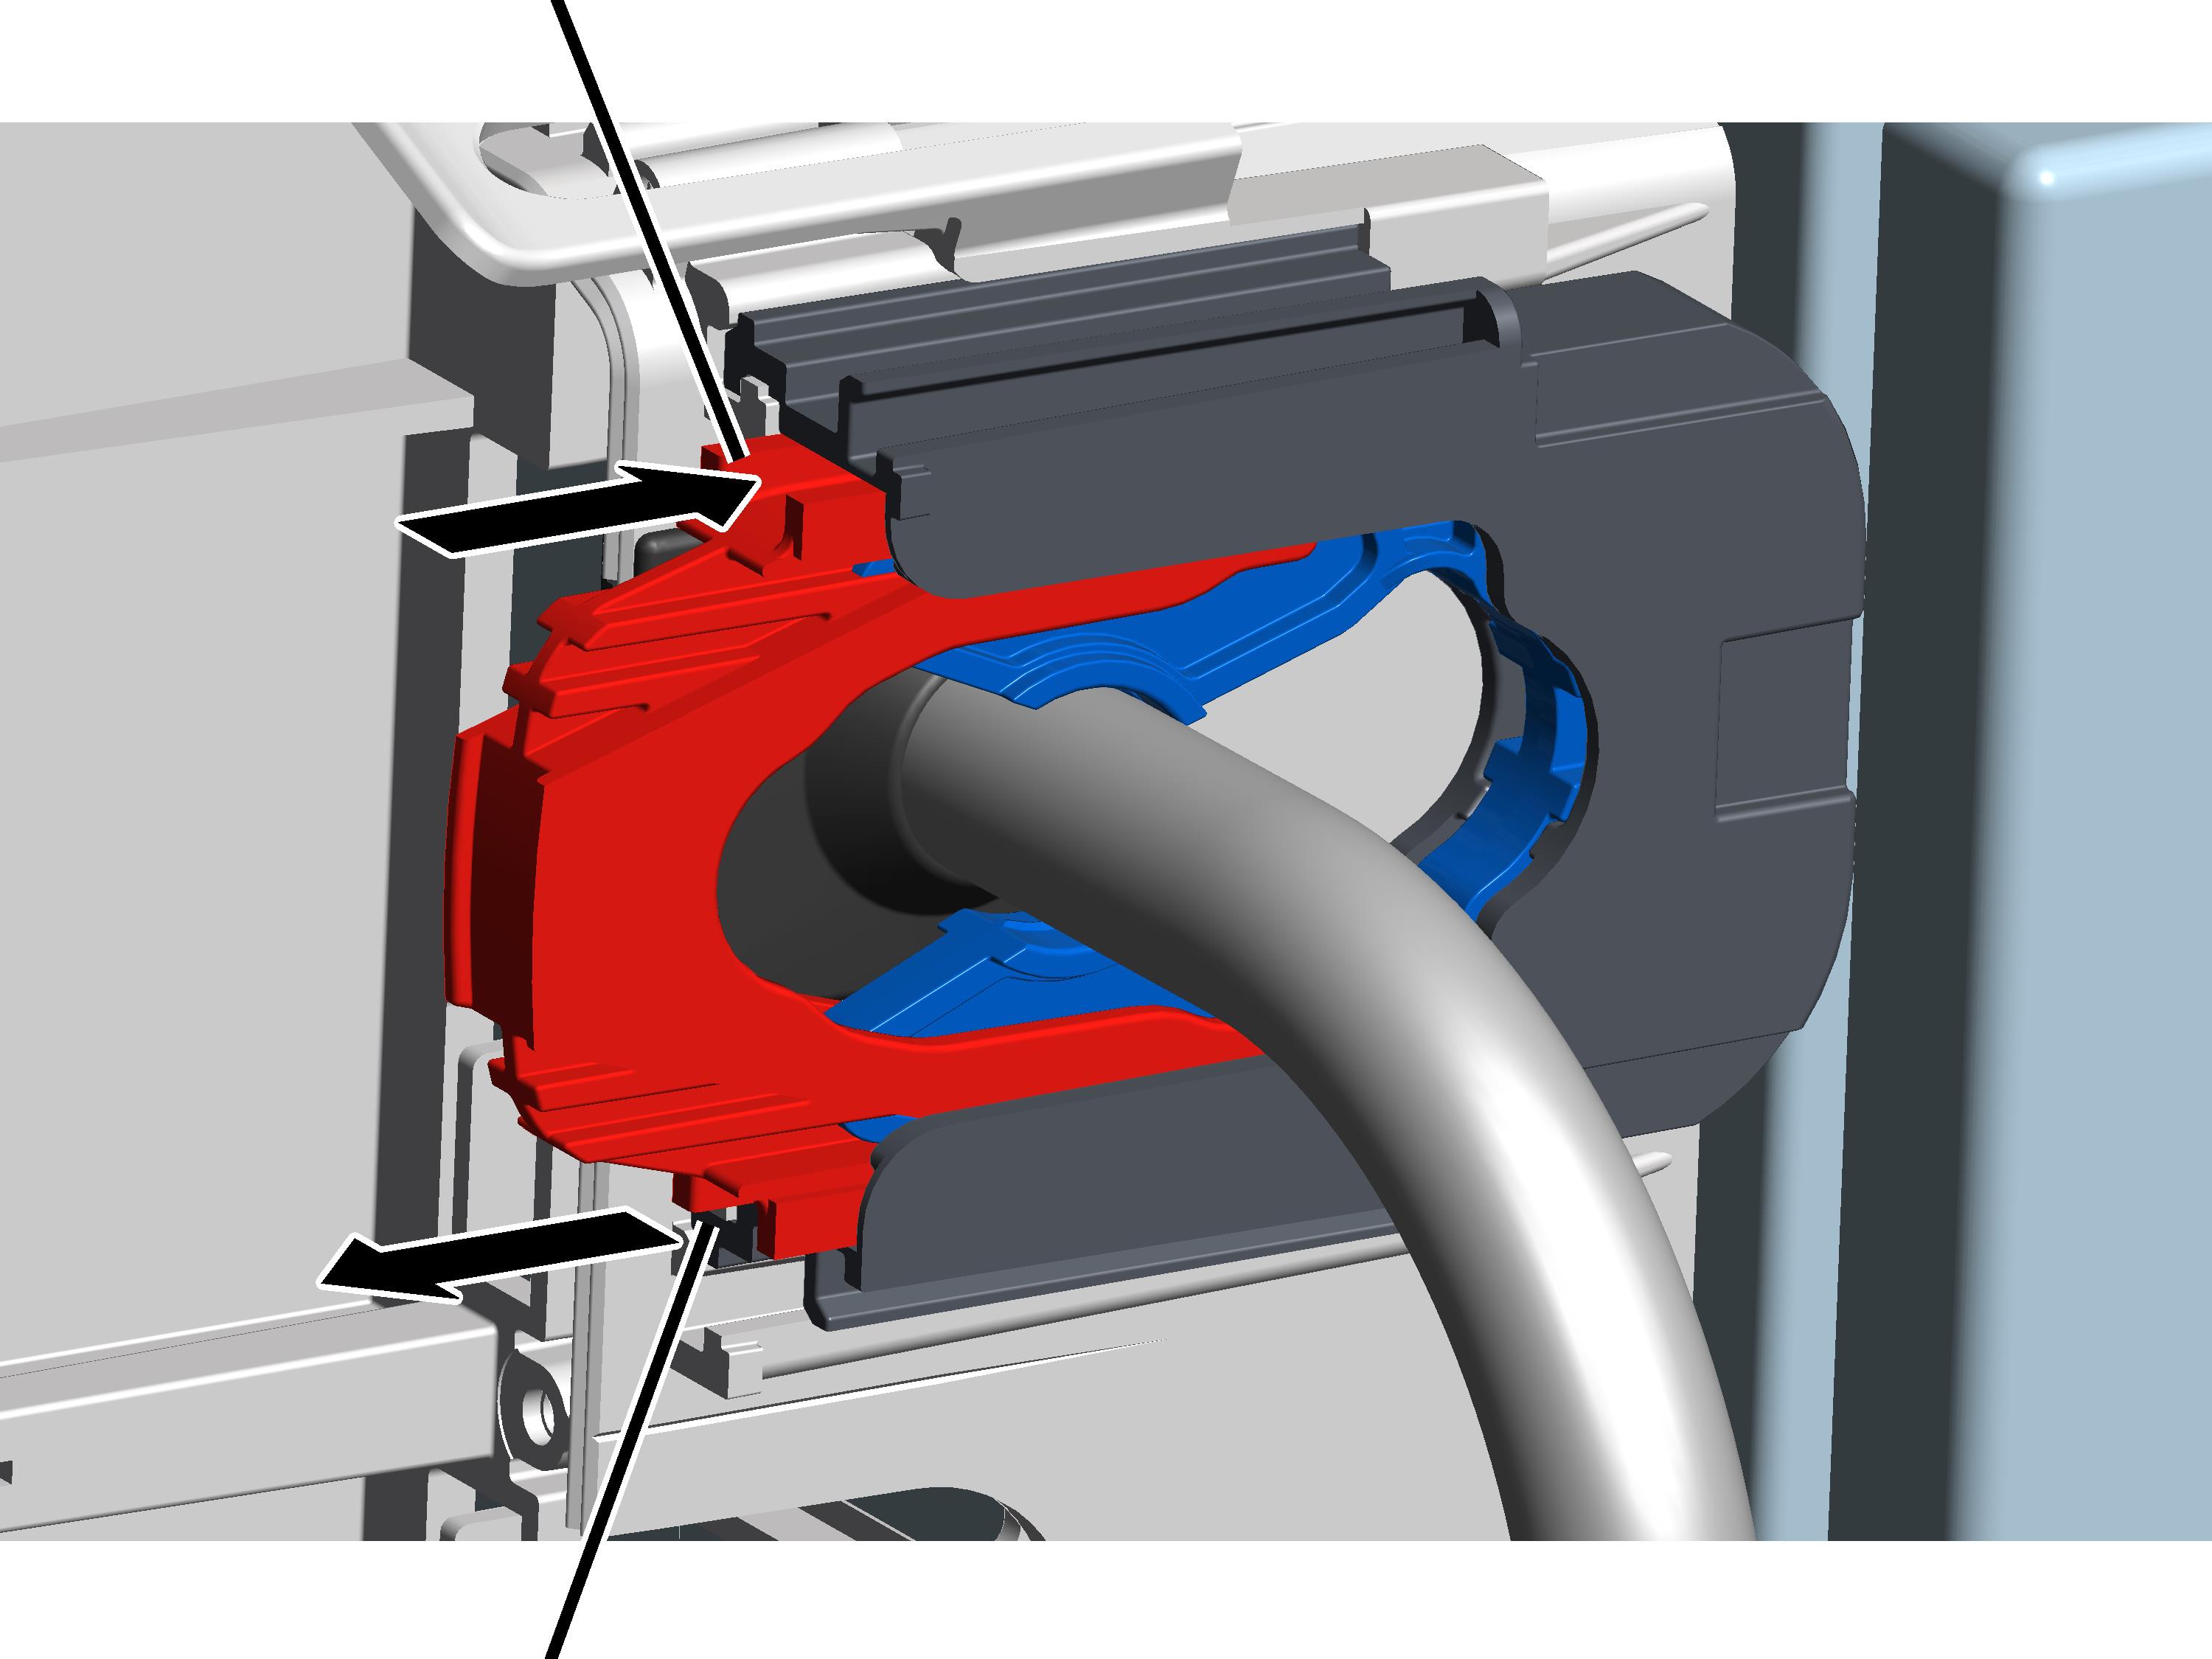
- Insertar una brida de cables (no se muestra en la imagen) en el orificio de la descarga de tracción.
- La brida se guía a lo largo de la base de fijación de la descarga de tracción hasta que sale por el lado opuesto.
- Cerrar y apretar con fuerza manual la brida de cables.
Montar el soporte de guiado de cable
Base de fijaciónSoporte de guiado de cable
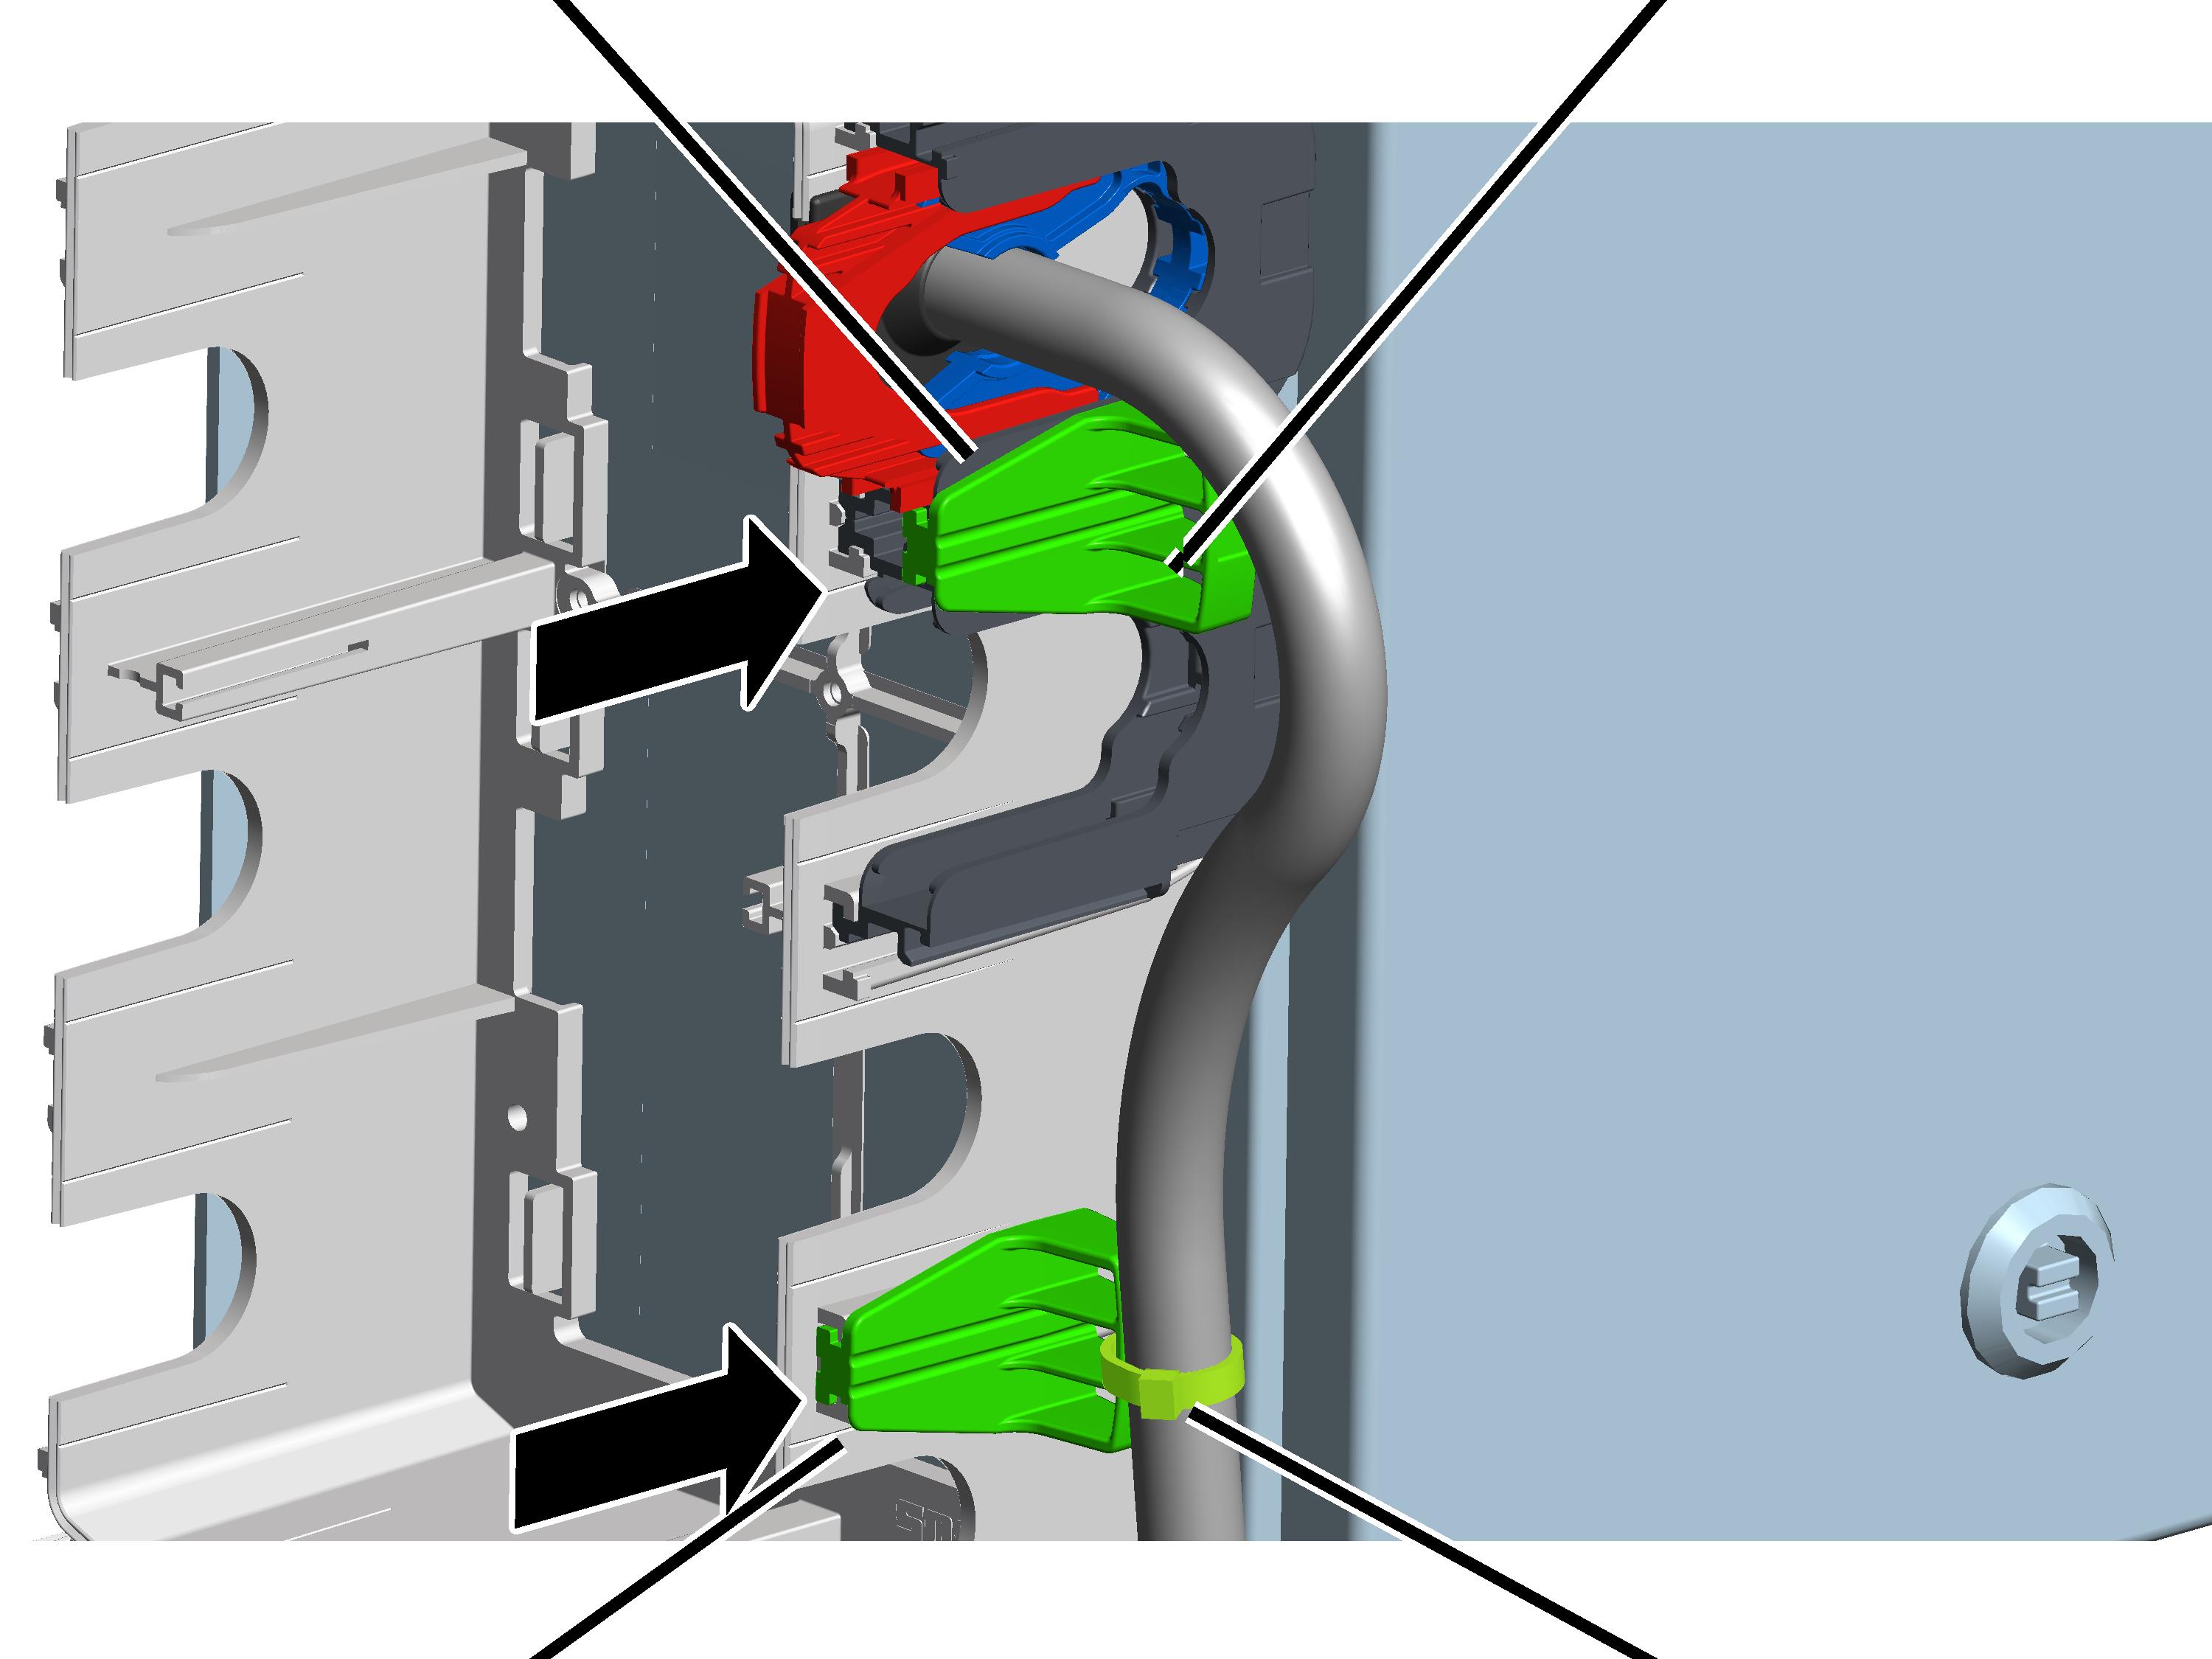
- Insertar el soporte de guiado de cable en el raíl de la carcasa de brida (en la imagen abajo)
o
Insertar el soporte de guiado de cable en el raíl entre dos bases de fijación de la descarga de tracción (en la imagen arriba).
- Fijar el cable de conexión con bridas al soporte de guiado de cable.
Cerrar la carcasa de brida
Clip de cierre
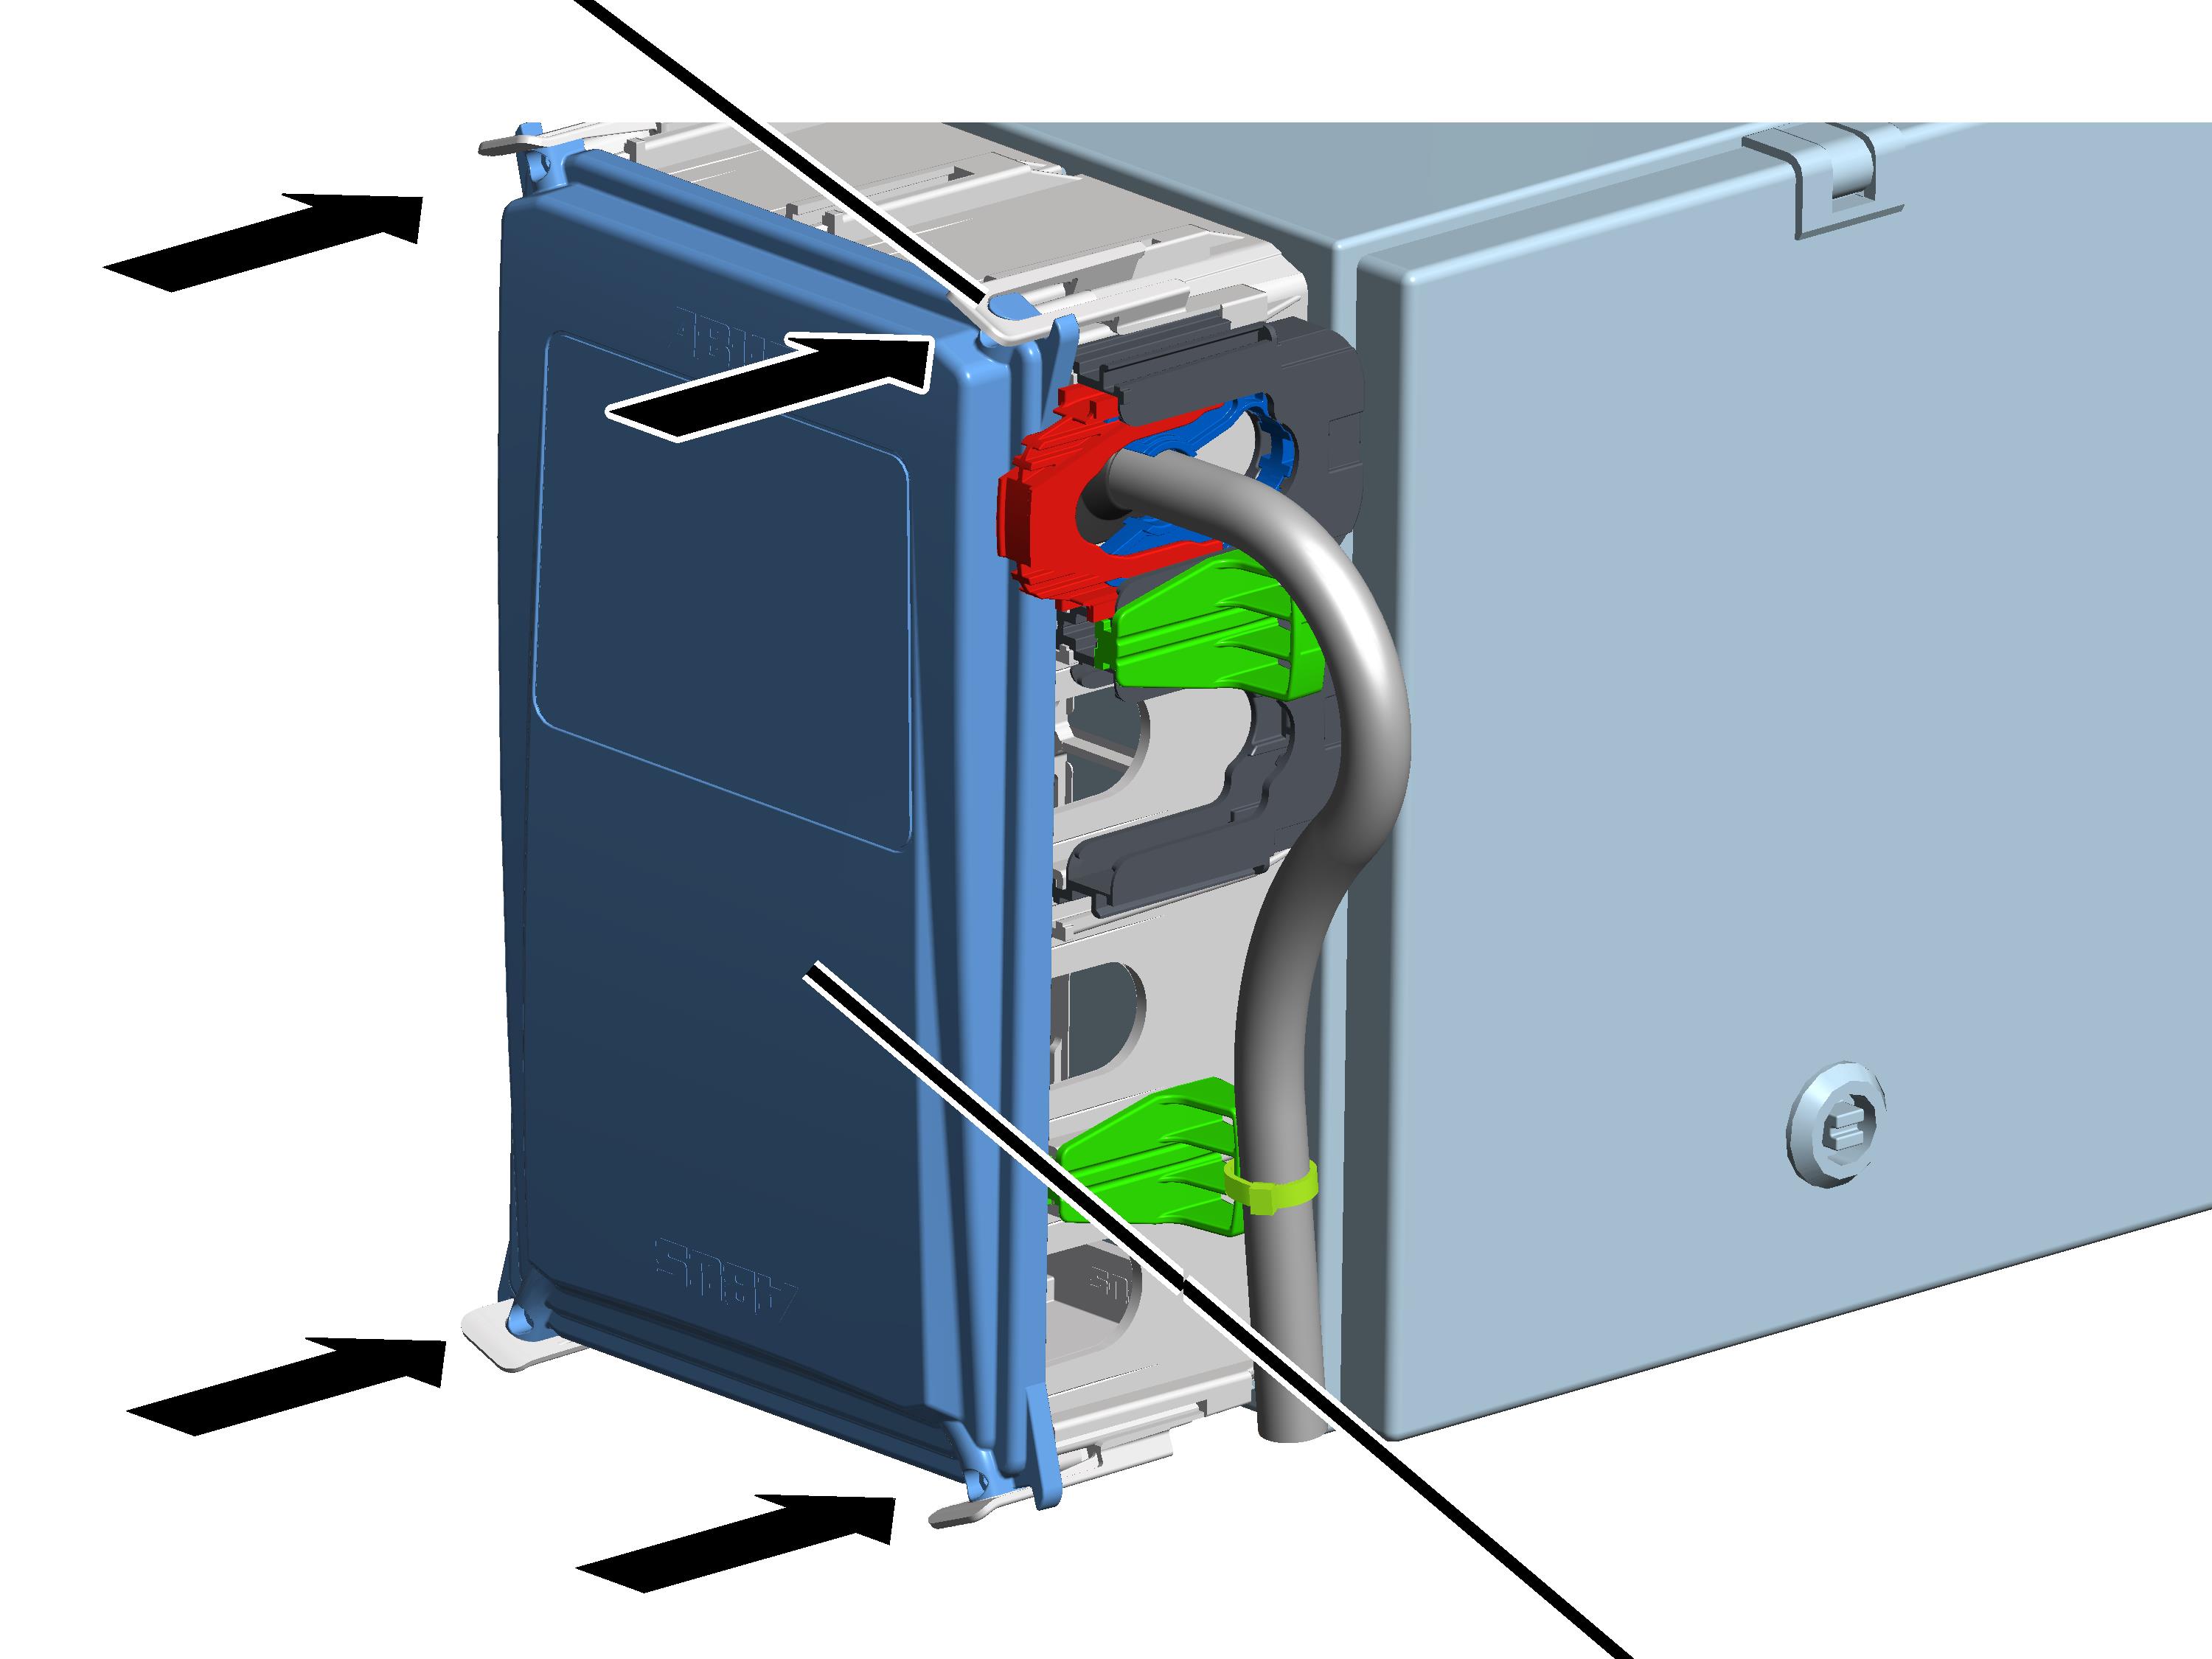
- Colocar la cubierta sobre la carcasa fijando las cuatro esquinas.
- Hacer que los cuatro clips de cierre se engarcen al mismo tiempo.
Ajustar el punto de conmutación para el fin de carrera de elevación abajo
El polipasto de cable tiene un interruptor de fin de engranaje con tres puntos de conmutación. El final de carrera de seguridad y el final de carrera superior vienen ajustados de fábrica. El final de carrera inferior debe ajustarse con la grúa instalada.
Llevar el gancho de carga a la posición máxima inferior
- Llevar el gancho hasta la posición máxima más baja deseada.
- El gancho no debe tocar el suelo de la nave.
- El cable no debe colgar suelto.
- Entre la guía del cable y la carcasa del tambor debe quedar una distancia mínima. Ésta se determina en el paso siguiente.
- El recorrido de gancho (distancia entre la altura máxima de gancho (= dimensión de gancho, medida C) y la altura mínima de gancho no debe ser superior a la indicada en la placa de características.
Sólo con polipastos con una guía del cable
Guía de cable
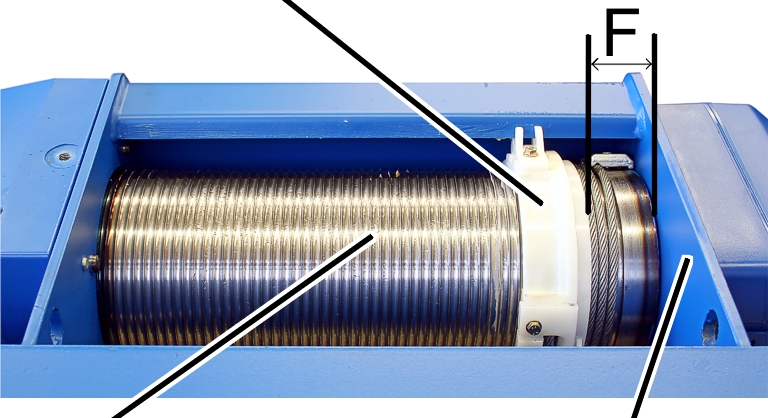
- Media la distancia 'F' entre guía del cable y carcasa del tambor y compararla con la tabla.
Polipasto de cable |
Diseño |
Disposición |
Distancia 'F' |
|---|---|---|---|
GM 800 |
E, D, DA |
4/1 |
42 ± 2 |
GM 1000 |
E, D, |
4/1 2/1 |
56 ± 2 |
GM 2000 |
E, D, |
4/1 2/1 |
59 ± 2,5 |
GM 3000 |
E, D, |
4/1 2/1 |
73 ± 2,5 |
GM 5000 |
E, D, DA, DQA |
4/1 2/1 |
87,5 ± 3 |
GM 5000 |
D |
4/2 |
73 ± 2,5 |
GM 5000 |
Z |
4/2 8/2 |
87,5 ± 3 |
GM 6000 |
E, D, DA, DQA |
4/1 2/1 |
102 ± 3 |
GM 6000 |
Z |
4/2 8/2 |
102 ± 3 |
GM 7000 |
D, DA, |
2/1 4/1 6/1 |
131 ± 4 |
GM 7000 |
D |
4/2 8/2 |
87 ± 3 |
GM 7000 |
Z, ZA |
4/2 6/2 8/2 10/2 |
131 ± 4 |
Sólo con polipastos con dos guías de cable
Guía de cable
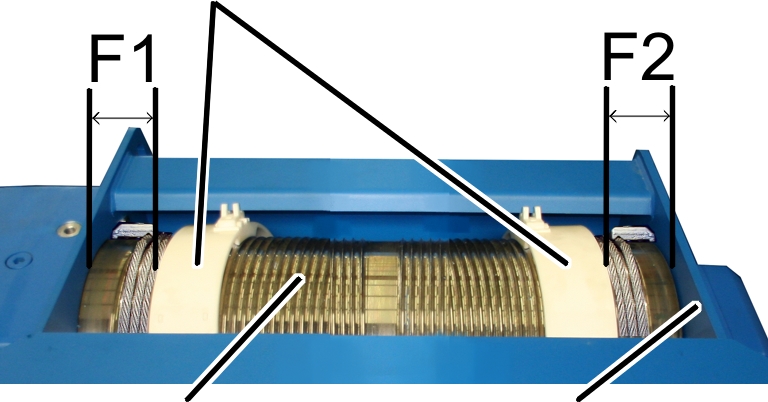
- Medir las distancias 'F1' y 'F2' entre las guías de cable y la carcasa del tambor y compararlas con la tabla.
Polipasto de cable |
Distancia 'F1' |
Distancia 'F2' |
|---|---|---|
GM 5000 - D |
80 ± 3 |
76 ± 3 |
GM 7000 - D |
84 ± 3 |
87 ± 3 |
- Si fuera necesario, subir el gancho hasta que se cumplan las distancias 'F' o 'F1' y 'F2'.
Solo con interruptor de fin de engranaje 'GGS'
Soltar el precinto
Precinto
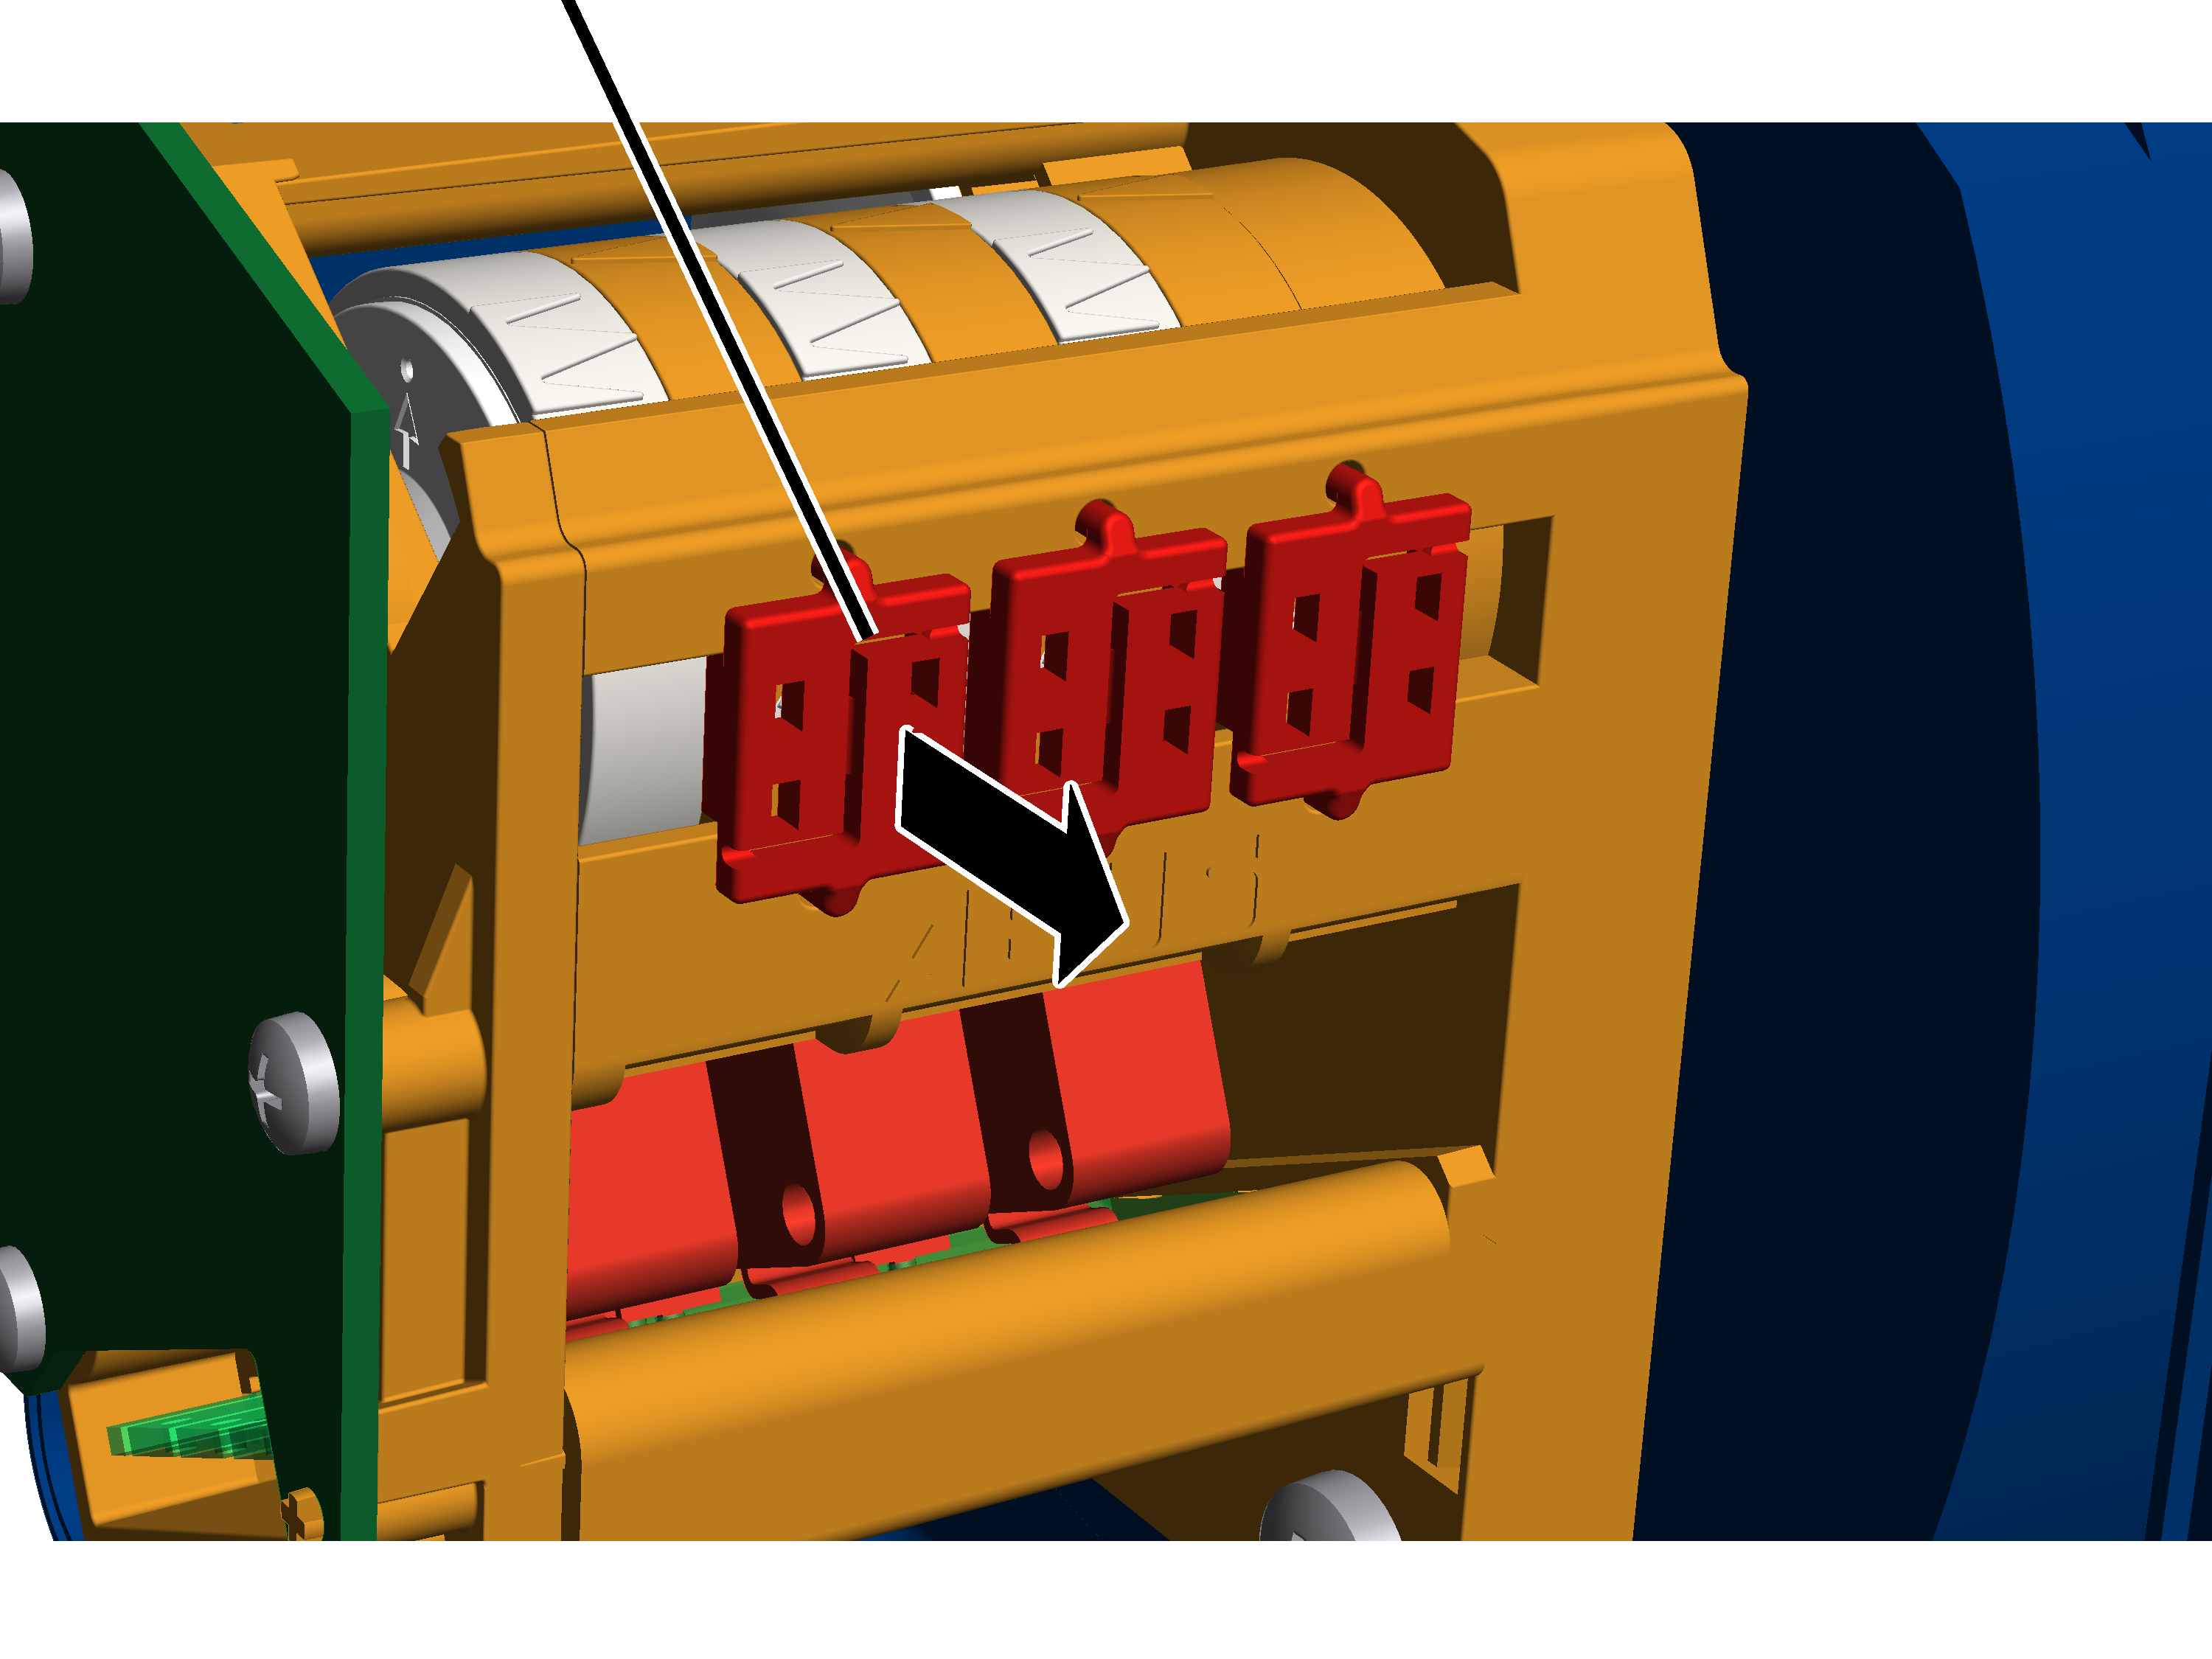
- Extraer la tapa de la carcasa del interruptor de fin de carrera de elevación en el tambor de cable.
- Abrir el precinto por el centro con un destornillador y extraerlo.
Ajustar el final de carrera inferior.
El final de carrera inferior se ajusta con el tornillo de graduación izquierdo.
Indicador blanco del anillo de levasIndicador naranja
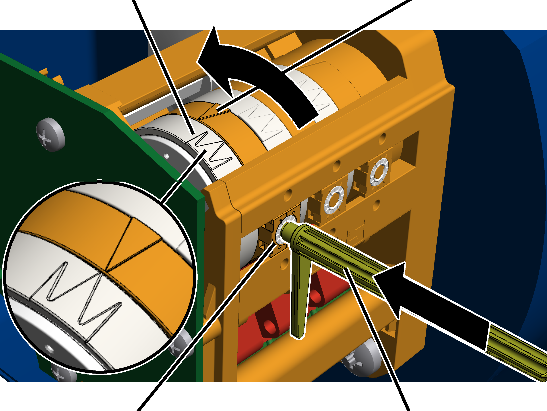
- Extraer la llave de ajuste. Va fijada a dos soportes en el interruptor de fin de engranaje.
Alternativamente se puede utilizar un destornillador para llaves allen SW 3.0 (idealmente con plato de giro).
NO SE DEBE utilizar un destornillador eléctrico.
- Insertar la llave de ajuste en el tornillo de graduación. Debe presionarse ligeramente dentro del tornillo de graduación.
- Caso necesario, girar el tornillo de graduación hasta que el indicador blanco del anillo de levas esté a la derecha del indicador naranja. No debe estar a la izquierda o exactamente sobre el indicador naranja.
La flecha central blanca muestra la posición exacta del punto de conmutación, las dos flechas más pequeñas a la derecha e izquierda muestra el inicio y el final de la fase de conmutación (histéresis de conmutación).
- Girar el tornillo de graduación de forma que el indicador blanco del anillo de levas gire en sentido contrario a las agujas del reloj. Seguir girando hasta que el indicador blanco se sitúa exactamente sobre el indicador naranja y se escuche un clic.
- Girando a la derecha se desplaza el punto de conmutación hacia abajo.
- Girando a la izquierda se desplaza el punto de conmutación hacia arriba.
- El punto de conmutación para la posición más baja del gancho ha quedado ajustado. En este punto de conmutación se parará el gancho en servicio normal tras haber frenado antes. El recorrido de frenado lo detecta ABUControl automáticamente en el paso siguiente.
Solo con interruptor de fin de engranaje 'GPK'
Ajustar el final de carrera inferior
El final de carrera inferior se ajusta con el tornillo de graduación delantero.
MicrointerruptorLeva de mando
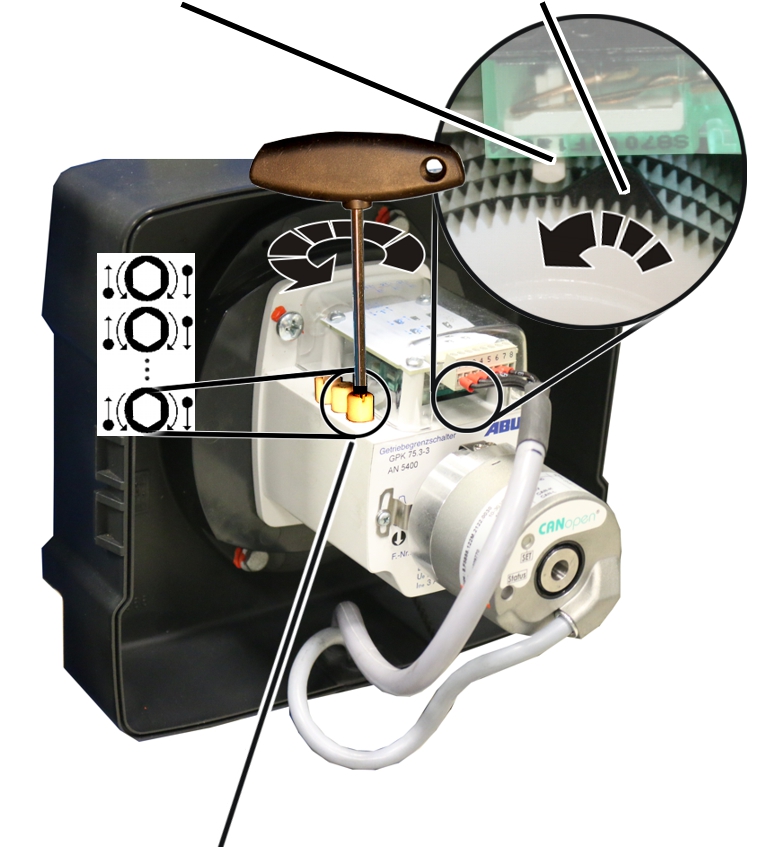
- Girar el tornillo de graduación hasta que la leva de mando esté a la derecha del microinterruptor. No debe estar a su izquierda ni exactamente encima del mismo.
- Girar el tornillo de graduación hacia la izquierda hasta que la leva de mando empuje contra el microinterruptor y se oiga un clic.
- El punto de conmutación para la altura mínima de gancho ha quedado ajustado. En este punto de conmutación se parará el gancho en servicio normal tras haber frenado antes. El recorrido de frenado lo detecta ABUControl automáticamente en el paso siguiente.
- Ahora se habrá determinado la altura mínima del gancho.
Determinar el recorrido de frenada
En el servicio normal, el gancho frena para pasar a velocidad de precisión, antes de quedarse parado en la altura mínima de gancho.
ABUControl determina automáticamente el recorrido de frenado necesario.
- Desplazar el gancho hacia arriba algunos metros sin carga.
- Desplazar el gancho hacia abajo a velocidad rápida.
- El gancho se detiene en la altura mínima de gancho.
Según cómo se haya modificado anteriormente el punto de conmutación, puede ser que el gancho descienda a velocidad rápida hasta el punto de conmutación y se pare de golpe, o que el gancho frene más pronto de lo necesario y recorra un tramo más largo a velocidad de precisión.
Si el gancho tuviera que desplazarse un trecho muy largo a velocidad de precisión, puede modificarse a mano la posición final de la fase de frenado. Véase "Modificar provisionalmente el control de frenada del motor de elevación".
- ABUControl guarda el nuevo punto de conmutación de la altura mínima de gancho y calcula automáticamente el recorrido de frenado necesario.
La próxima vez que se aproxime al punto de conmutación:
- El gancho frena (independientemente de la velocidad de elevación actual) poco antes de la altura mínima de gancho y pasa a velocidad de precisión.
- Justo antes del punto de conmutación, el gancho se desplaza solo a velocidad de precisión.
- En el punto de conmutación, el gancho se para.
Comprobación del ajuste
- Llevar el gancho hacia arriba.
- Bajar el gancho a velocidad lenta y rápida y comprobar si el gancho se para en la posición más baja de gancho.
Solo con interruptor de fin de engranaje 'GGS'
Precintar los tornillos de graduación
Precinto
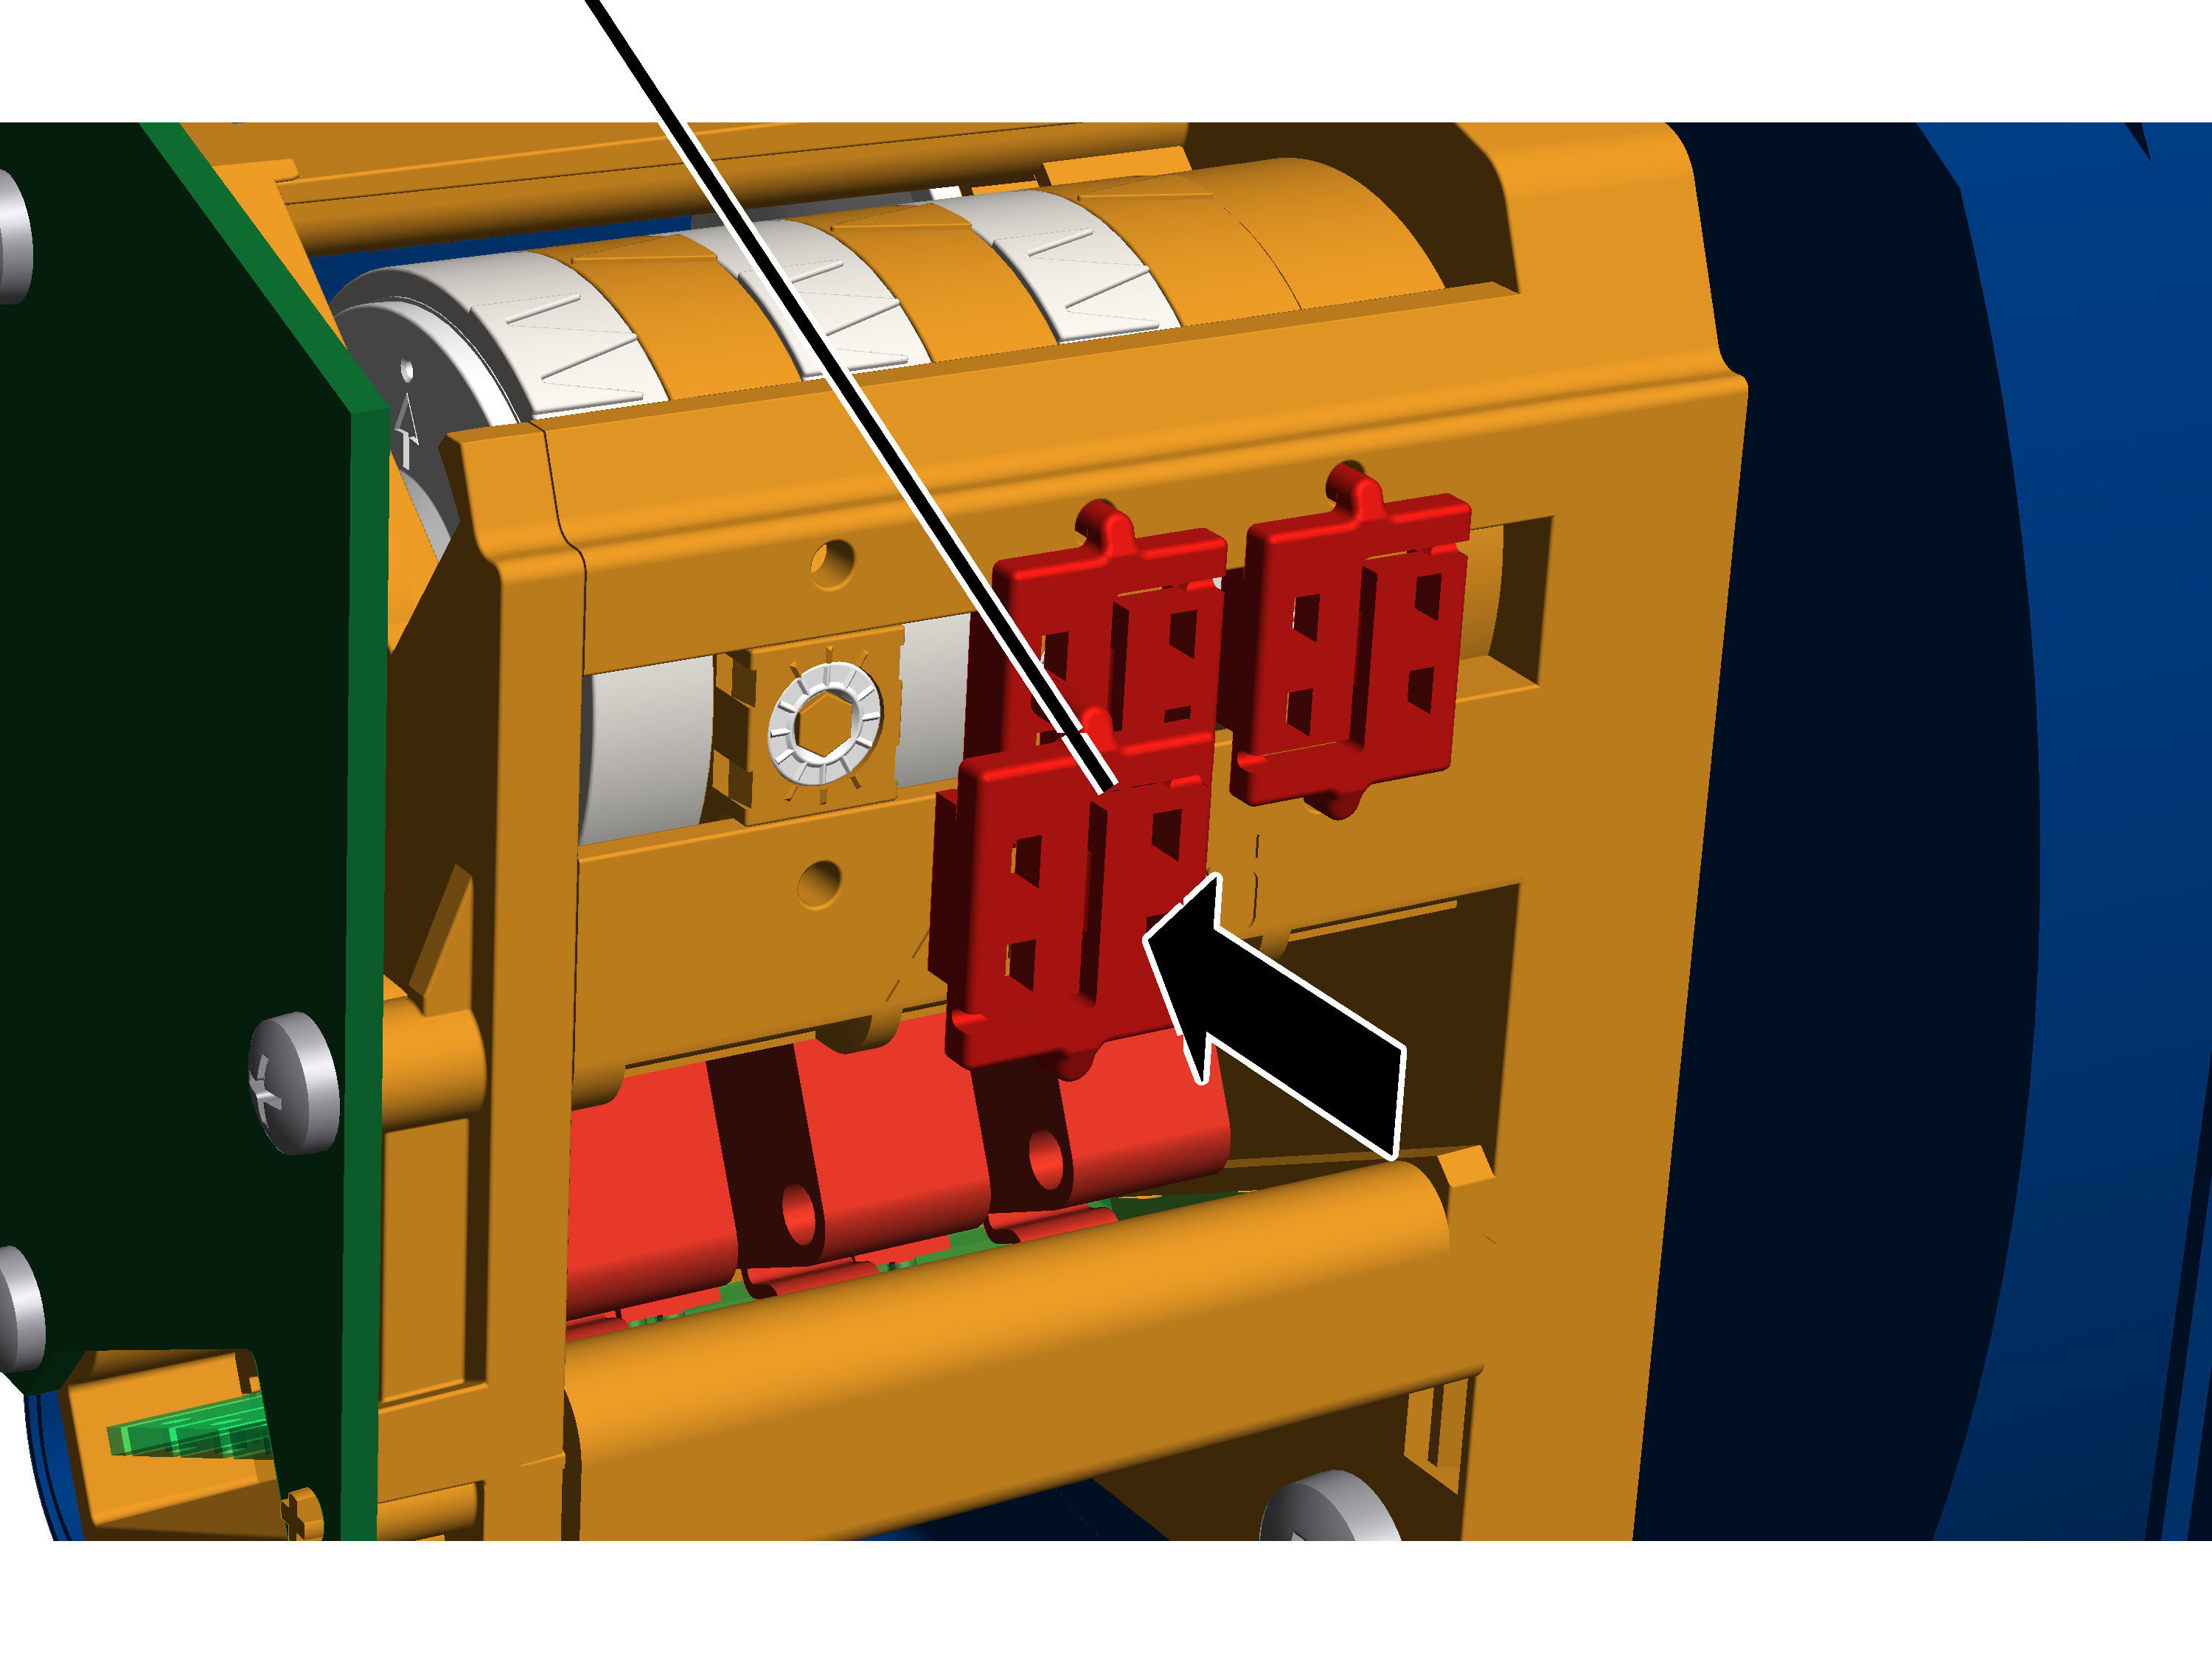
- Insertar el precinto sobre el tornillo de graduación y presionar hacia dentro.
Montaje, ajuste y aprendizaje del sensor de distancia
Con sensor de distancia en traslación de carro: los carros miden, mediante un sensor de distancia por láser, su distancia hasta el final de la viga principal. Con esta medición se realiza la desconexión previa y final (en lugar de los hasta ahora usuales interruptores de cruceta) y con la posición así medida de ambos carros se controla también el seguro anticolisión (en lugar de las típicas fotocélulas de reflexión). En el funcionamiento conjunto de ambos carros se calcula y regula también la distancia entre carros para que no varíe.
Con sensor de distancia en traslación de grúa: Las grúas miden, mediante un sensor de distancia por láser, su distancia hasta la grúa contigua (o las dos grúas contiguas). Con ello se realiza la desconexión previa y final respecto a la o las grúas contiguas (en lugar de las típicas fotocélulas de reflexión). También se regula con ello la distancia siempre igual en funcionamiento tándem. La desconexión previa y final en los extremos de la vía de grúa se realiza mediante interruptores de cruceta.
Con un espaciamiento entre grúas debido a la estática o un espaciamiento entre grúas dependiente de la carga, suelen utilizarse fotocélulas de reflexión o fotocélulas unidireccionales. En un mando de perfil de nave se utilizan interruptores de cruceta o un sistema de medición de valor absoluto.
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "SERVICE" (nivel de usuario [2]).
Vista general: Sensor de distancia y reflector
- Con sensor de distancia en traslación de grúa: el sensor de distancia de la grúa y el reflector del sensor de distancia de la grúa contigua se fijan en el mismo soporte en el testero. En la grúa contigua la disposición de sensor de distancia y reflector está, por lo tanto, invertida. Los láseres de los sensores de distancia no deben cruzarse.
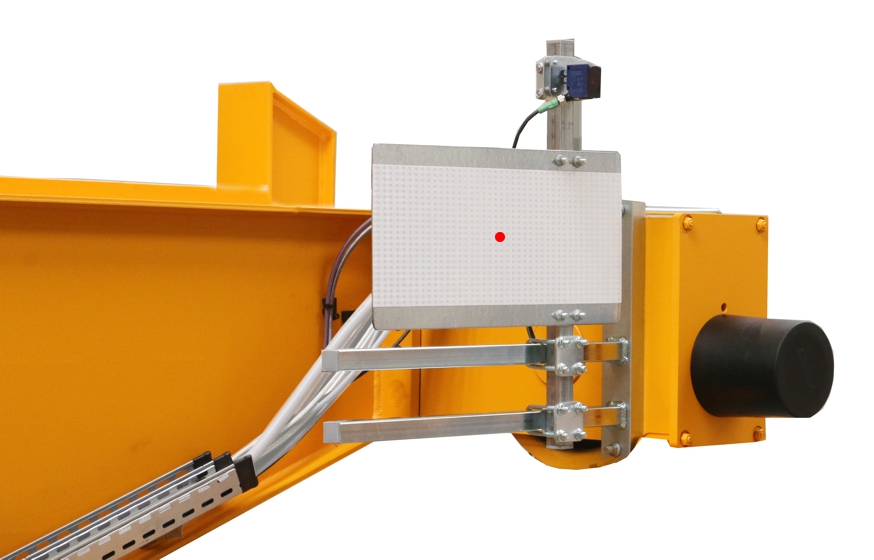
- Con sensor de distancia en traslación de carro en polipasto de cable GM modular: el sensor de distancia se inserta en un soporte lateral de la cubierta del tambor de cable. El reflector se adhiere en el testero de la grúa como lámina adhesiva o se fija a un tubo cuadrado.
- Con sensor de distancia en traslación de carro en polipasto de cable GM kompakt: el sensor de distancia se monta con un soporte magnético al bastidor del carro. El reflector se adhiere en el testero de la grúa como lámina adhesiva o se fija a un tubo cuadrado.
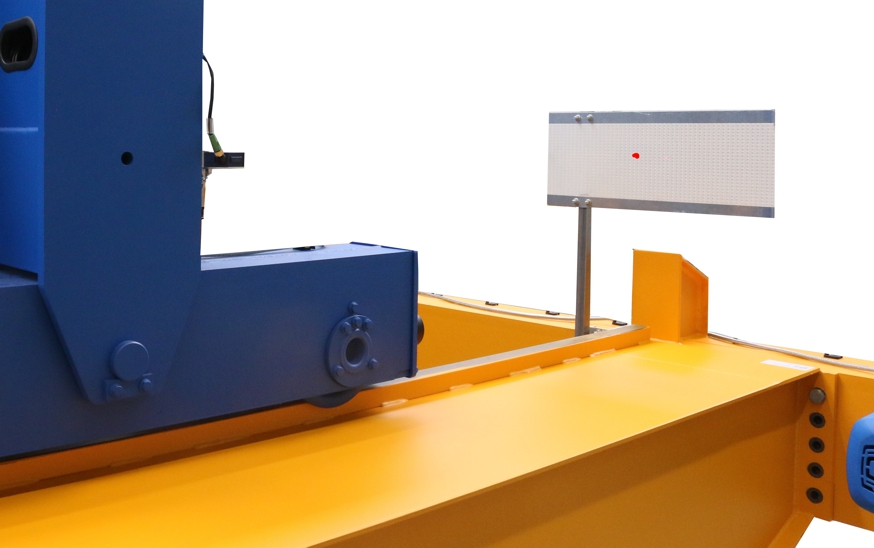
Montaje del sensor de distancia
El sensor de distancia se fija con un soporte en el testero a un tubo cuadrado o con un soporte magnético en el polipasto de cable.
Solo con sensor de distancia en tubo cuadrado
Montaje del soporte para las fotocélulas
Arco roscado
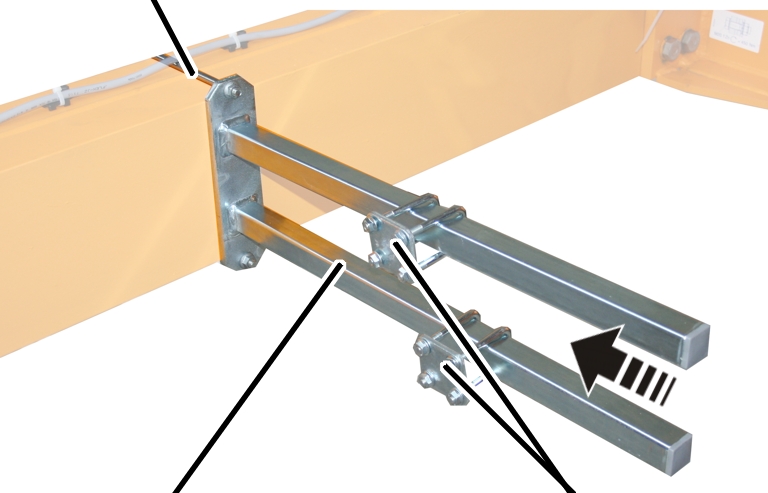
- Fijar el soporte al testero.
- Atornillar el soporte con arco roscado.
Arco roscado |
Par de apriete |
|---|---|
M8 |
25 Nm |
M10 |
50 Nm |
M12 |
75 Nm |
- Insertar y asegurar las abrazaderas de tubo (2x).
- Insertar el tubo cuadrado en las abrazaderas de tubo y atornillarlas.
AdaptadorPlaca de fijación
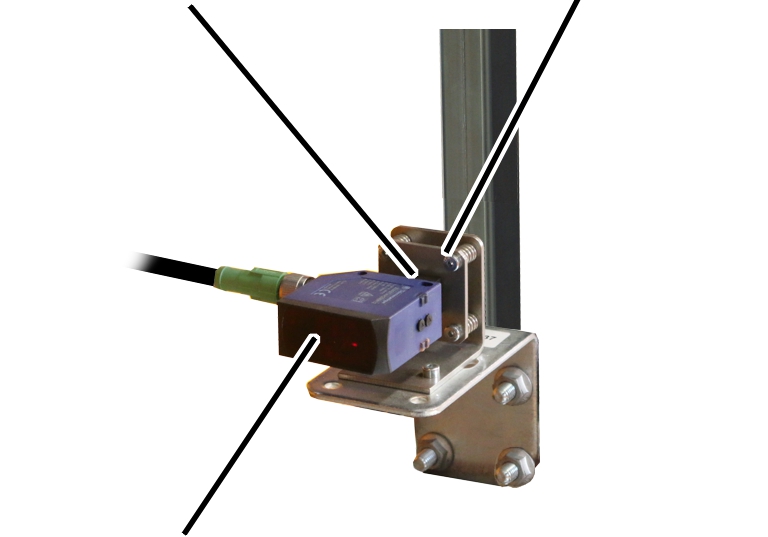
- Insertar el soporte completo en el tubo cuadrado.
- Enroscar las tuercas nervadas M8 (4X) del soporte con apriete manual.
- Insertar el sensor de distancia en el adaptador sobre la placa de fijación y apretar los tornillos.
Solo con sensor de distancia en soporte magnético
- Elegir el tamaño y el modelo adecuados de los siguientes dibujos.
- Las dimensiones A y B se extraen de las tablas siguientes.
Soporte magnético
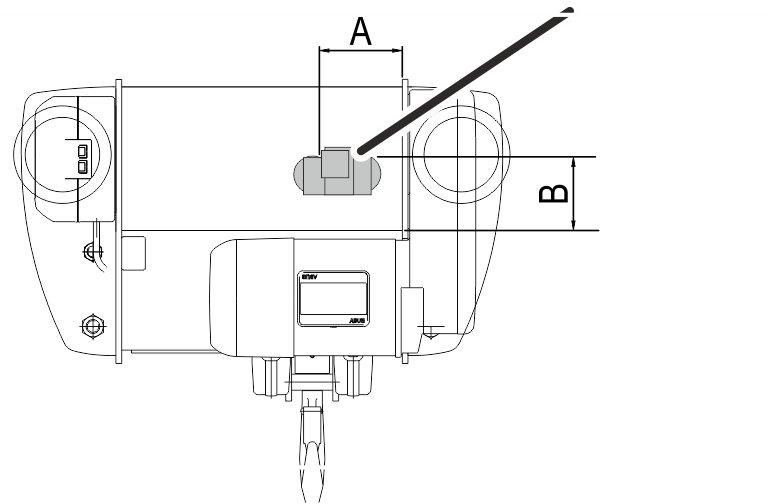
Posición de montaje del soporte magnético en el polipasto de cable E
Tamaño |
Medida A |
Medida B |
|---|---|---|
800 4/1 |
130 |
100 |
1000 2/1 |
130 |
130 |
1000 4/1 |
130 |
130 |
2000 2/1 |
130 |
130 |
2000 4/1 |
130 |
160 |
3000 2/1 |
130 |
160 |
3000 4/1 |
130 |
160 |
5000 2/1 |
130 |
160 |
5000 4/1 |
130 |
200 |
6000 2/1 |
130 |
160 |
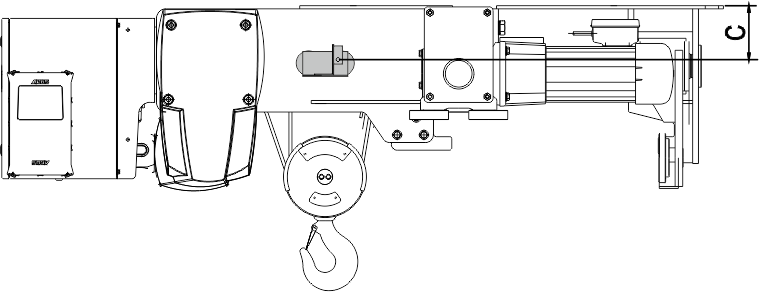
Posición de montaje del soporte magnético en el polipasto de cable S. Observar medida C y fijar el sensor de distancia lo más centrado posible en el sistema de transmisión por cable.
Tamaño |
Medida A |
|---|---|
800 4/1 |
140 |
1000 4/1 |
180 |
2000 4/1 |
180 |
3000 2/1 |
180 |
3000 4/1 |
245 |
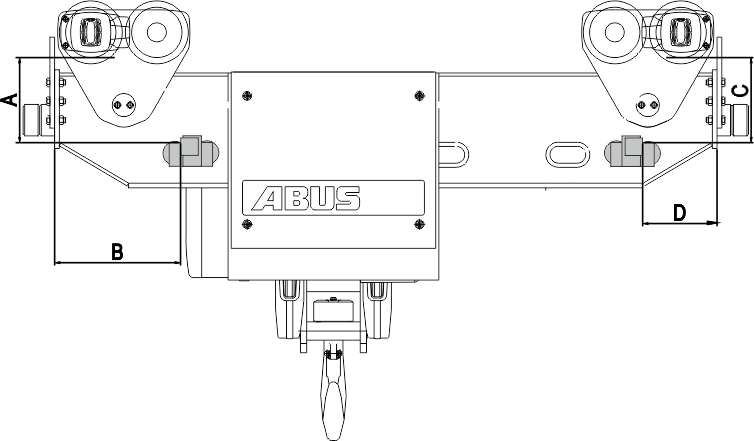
Posición de montaje del soporte magnético en el polipasto de cable U. Observar las distintas posiciones para el sensor de distancia izquierdo y derecho.
Tamaño |
Medida A |
Medida B |
Medida C |
Medida D |
|---|---|---|---|---|
5000 4/1 |
330 |
350 |
310 |
660 |
6000 2/1 |
325 |
640 |
285 |
560 |
6000 4/1 |
400 |
320 |
370 |
595 |
7000 2/1 |
360 |
420 |
450 |
550 |
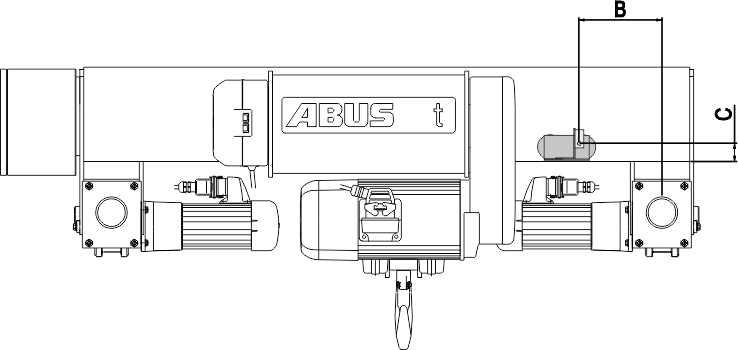
Posición de montaje del soporte magnético en el polipasto de cable D
Tamaño |
Medida A |
Medida B |
|---|---|---|
800 4/1 |
210 |
60 |
1000 4/1 |
200 |
50 |
2000 2/1 |
200 |
50 |
2000 4/1 |
200 |
50 |
3000 2/1 |
225 |
50 |
3000 4/1 |
225 |
50 |
5000 2/1 |
200 |
50 |
5000 4/1 |
130 |
50 |
5000 4/2 |
200 |
50 |
5000 6/1 |
130 |
50 |
6000 2/1 |
200 |
45 |
6000 4/1 |
170 |
50 |
6000 6/1 |
200 |
50 |
7000 2/1 |
190 |
50 |
7000 4/1 |
190 |
50 |
7000 4/2 |
190 |
50 |
7000 6/1 |
190 |
60 |
7000 8/2 |
190 |
50 |
Posición de montaje del soporte magnético en el polipasto de cable DA.
Tamaño |
Medida A |
Medida C |
|---|---|---|
800 4/1 |
540 |
30 |
1000 4/1 |
250 |
35 |
2000 2/1 |
520 |
55 |
2000 4/1 |
520 |
55 |
3000 2/1 |
470 |
50 |
3000 4/1 |
550 |
60 |
5000 2/1 |
550 |
45 |
5000 4/1 |
610 |
55 |
6000 2/1 |
565 |
50 |
6000 4/1 |
700 |
55 |
7000 2/1 |
590 |
70 |
7000 4/1 |
390 |
170 |
7000 6/1 |
350 |
200 |
Posición de montaje del soporte magnético en el polipasto de cable DQA. Observar medida C y fijar el sensor de distancia lo más centrado posible en el sistema de transmisión por cable.
Tamaño |
Huella |
Medida C |
|---|---|---|
2000 |
1400 |
100 |
3000 |
1400 |
85 |
2000 |
1600 |
100 |
3000 |
1600 |
85 |
5000 |
1600 |
75 |
6000 |
1600 |
80 |
2000 |
2000 |
95 |
3000 |
2000 |
85 |
5000 |
2000 |
75 |
6000 |
2000 |
85 |
2000 |
2500 |
100 |
3000 |
2500 |
80 |
5000 |
2500 |
75 |
6000 |
2500 |
85 |
7000 |
2500 |
100 |
7000 |
3000 |
100 |
7000 |
3500 |
100 |
Posición de montaje del soporte magnético en el polipasto de cable Z.
Tamaño |
Medida B |
|---|---|
5000 4/2 |
535 |
5000 8/2 |
580 |
6000 4/2 |
565 |
6000 8/2 |
570 |
7000 4/2 |
725 |
7000 6/2 |
850 |
7000 8/2 |
660 |
7000 10/2 |
300 |
7000 12/2 |
470 |
Posición de montaje del soporte magnético en el polipasto de cable ZA.
Tamaño |
Medida A |
Medida C |
|---|---|---|
5000 8/2 |
315 |
355 |
6000 8/2 |
315 |
200 |
7000 6/2 |
440 |
500 |
7000 8/2 |
420 |
482 |
7000 10/2 |
500 |
570 |
- Colocar el soporte magnético en el polipasto de cable.
La posición indicada se refiere al lugar en el sensor de distancia por el que sale el haz de láser del sensor de distancia.
Según cada situación de montaje, la posición para el soporte magnético puede estar ya marcada.
Sólo con polipasto de cable GM modular
Lado del tambor
- Extraer la cubierta del lado del tambor.
Chapa doblada
- Insertar la chapa doblada con la ranura lateralmente en la cubierta.
- Colocar la cubierta en el polipasto de cable.
- Insertar el sensor de distancia en el adaptador sobre la placa de fijación y apretar los tornillos.
Montaje del reflector
- En regulación tándem: colocar las grúas a una distancia lo más grande posible entre sí.
- En mando conjunto de dos carros: situar los carros a una distancia lo más grande posible entre sí.
Solo con reflector como lámina adhesiva
- Colocar el reflector como lámina adhesiva de forma que el punto de láser esté lo más centrado posible.
El ajuste exacto se realiza posteriormente en el sensor de distancia. La posición de la lámina adhesiva ya no se podrá corregir.
- Presionar la lámina adhesiva.
Solo con reflector en un tubo cuadrado
Arco roscado
- Atornillar el soporte con arco roscado.
Arco roscado |
Par de apriete |
|---|---|
M8 |
25 Nm |
M10 |
50 Nm |
M12 |
75 Nm |
- Insertar y asegurar las abrazaderas de tubo (2x).
Tubo cuadrado
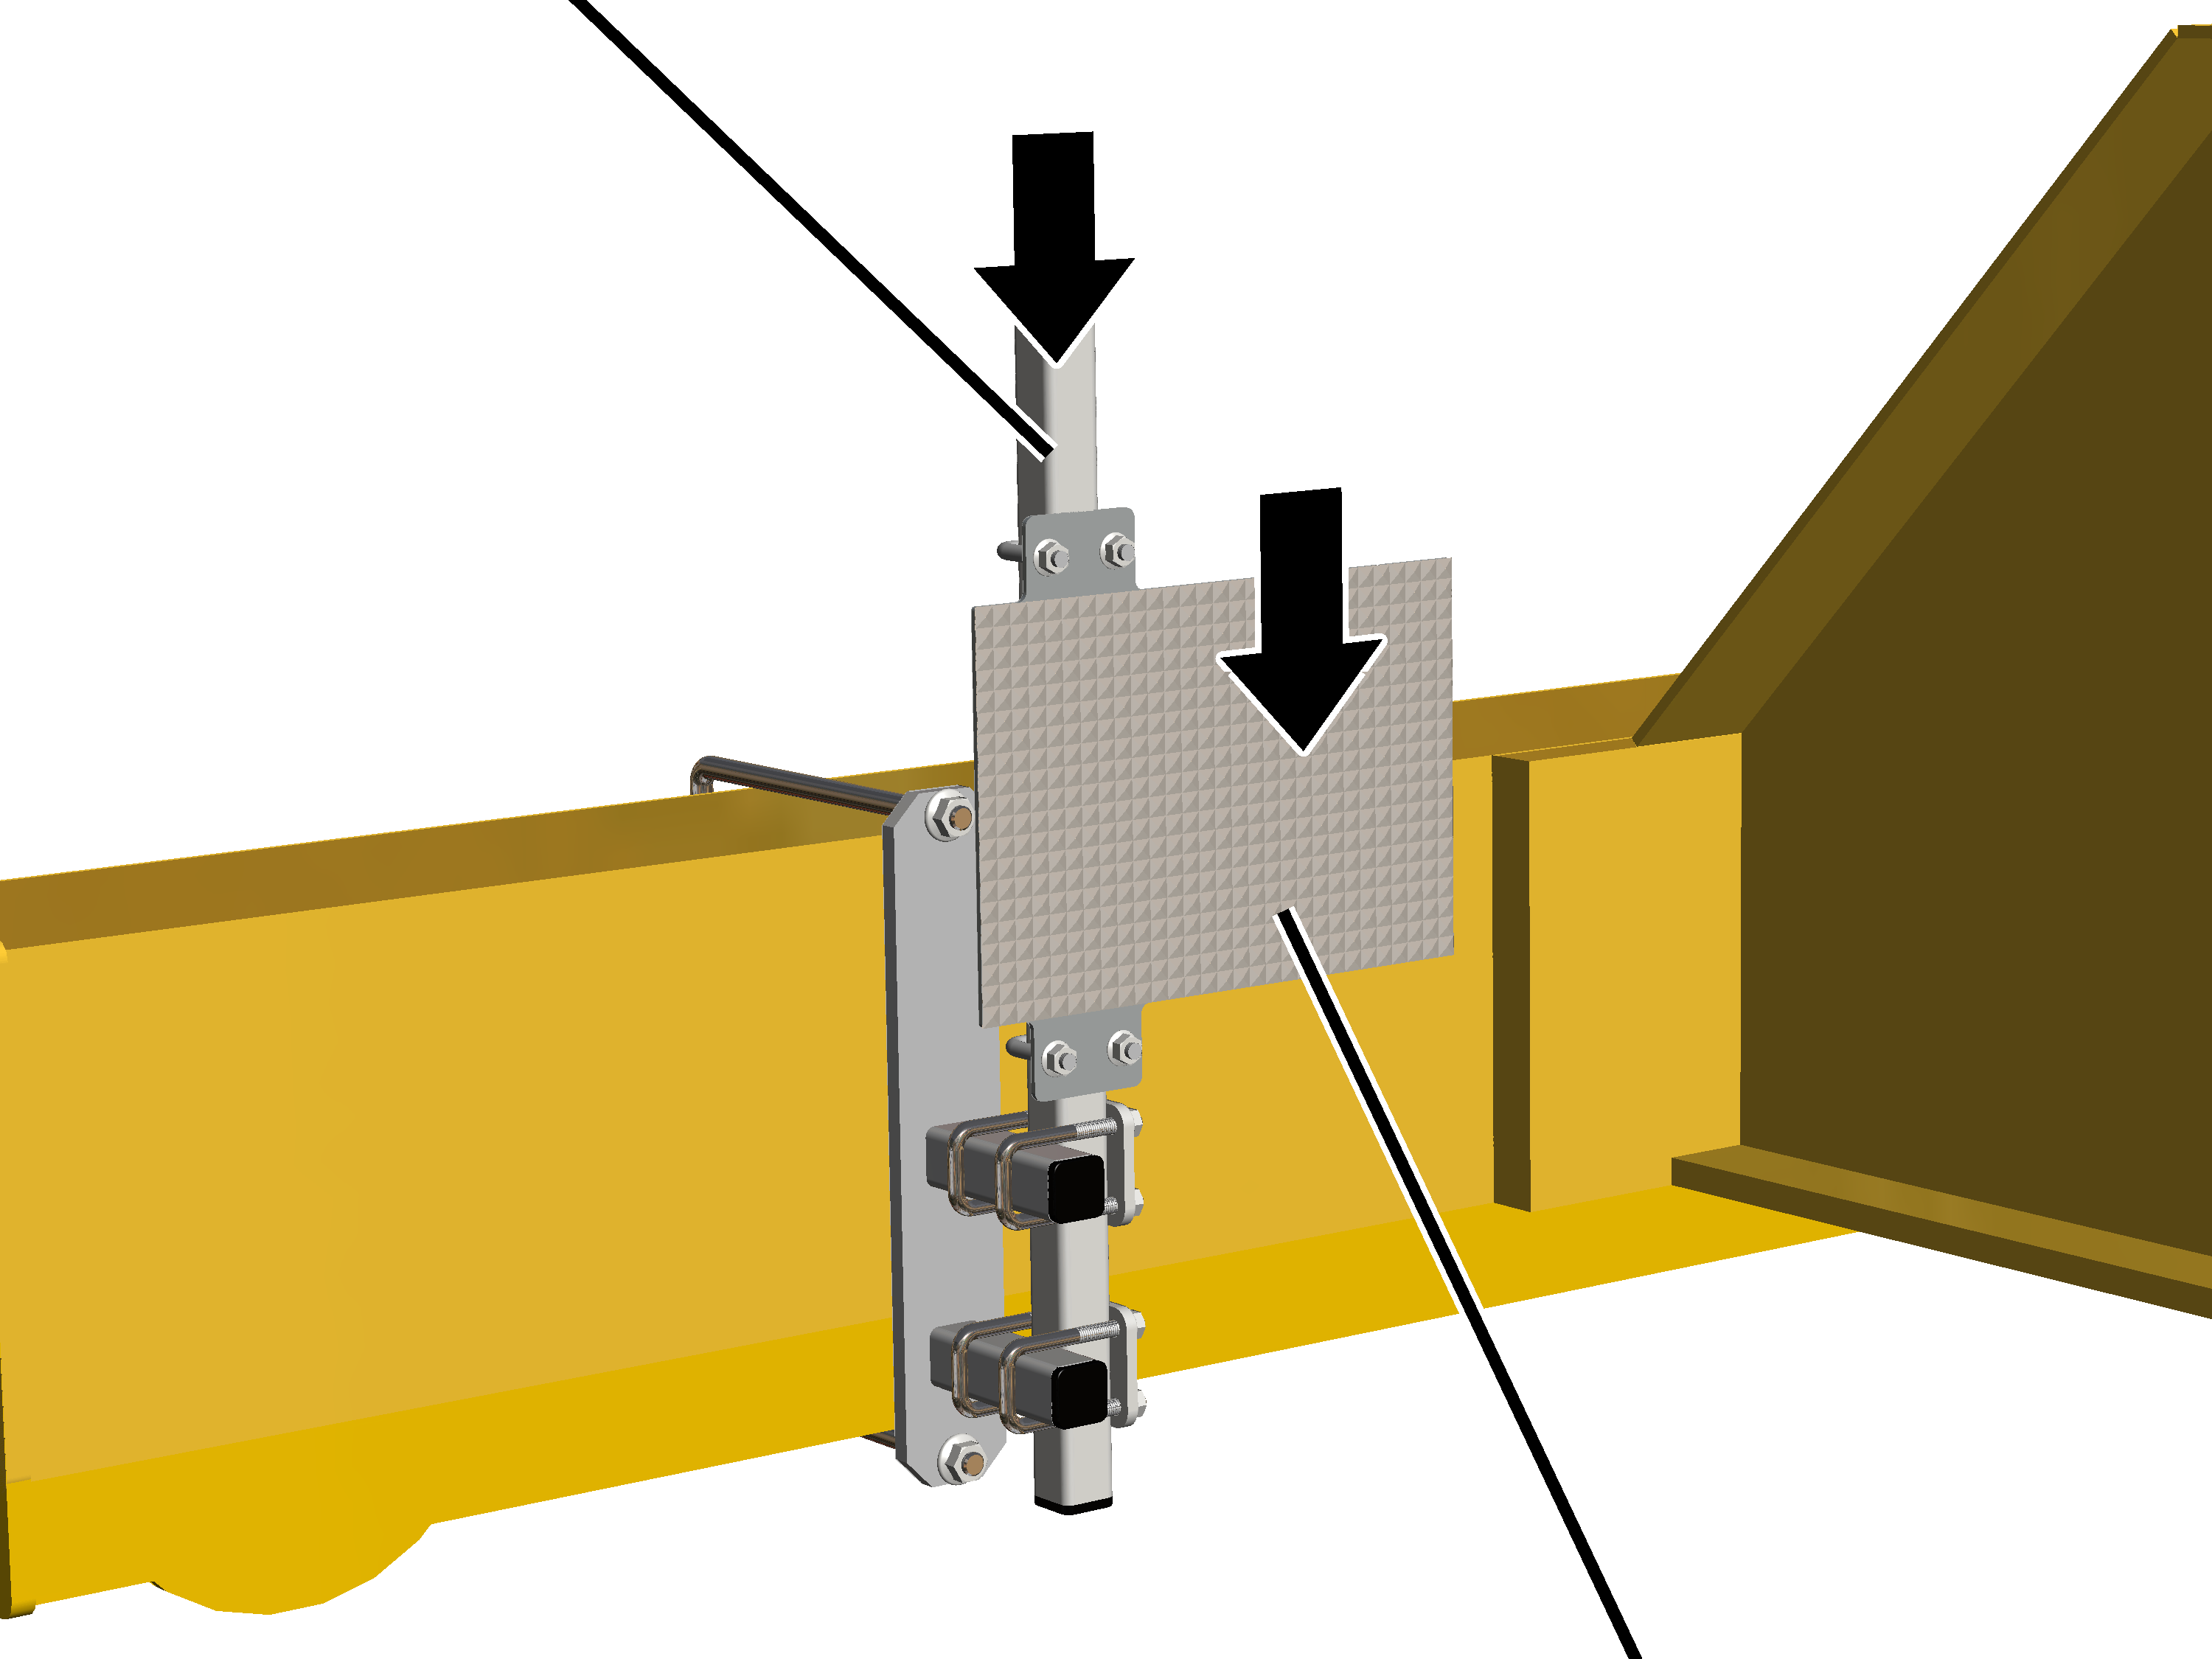
- Insertar el tubo cuadrado en las abrazaderas de tubo.
- Desplazar el reflector por el tubo cuadrado.
- Desplazar el reflector de forma que el punto del láser esté bien centrado.
El ajuste exacto se realiza posteriormente en el sensor de distancia.
- Fijar las abrazaderas y el reflector con tuercas nervadas M8 (4X) con apriete manual.
Ajustar el sensor de distancia
Solo con soporte
Tornillo cilíndrico M6x20
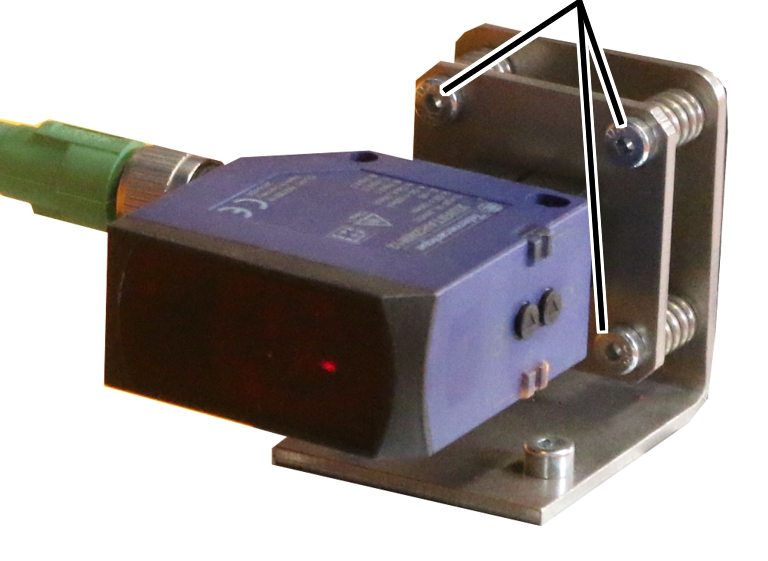
- Ajustar el sensor de distancia con los tornillos cilíndricos M6x20 (3x) de tal forma que el punto del láser esté justo en el centro del reflector.
- Cuando el sensor de distancia recibe el haz de láser retornado por el reflector, los LED del sensor de distancia se encienden.
- Si el sensor de distancia no recibe el haz de láser de vuelta, uno de los LED parpadeará.
Solo con soporte magnético
Ajustar el sensor de distancia con ajuste aproximado y ajuste fino de tal forma que el punto del láser esté justo en el centro del reflector.
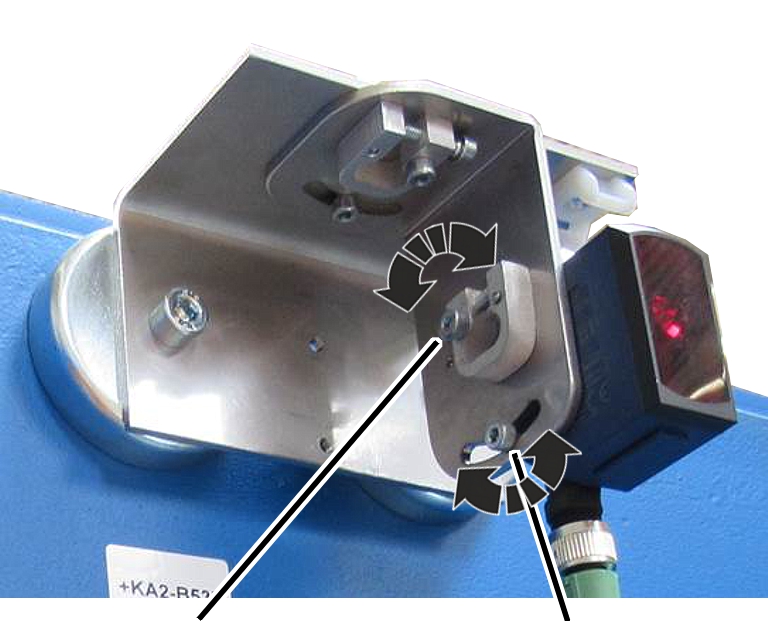
- Soltar el tornillo cilíndrico con orificio alargado para el ajuste aproximado e inclinar el sensor de distancia.
- Si fuera necesario, aflojar el tornillo de ajuste fijo y realizar el ajuste fino del sensor de distancia con el tornillo cilíndrico corto transversal.
- Cuando el sensor de distancia recibe el haz de láser retornado por el reflector, los LED del sensor de distancia se encienden.
- Si el sensor de distancia no recibe el haz de láser de vuelta, uno de los LED parpadeará.
- Apretar los tornillos cilíndricos (2x) largos.
- Desplazarse con la grúa (o el carro) por todo el ámbito de desplazamiento y comprobar que en cualquier posición el haz de láser toca el reflector y no se desplaza lateralmente o hacia arriba/abajo.
Abrir los ajustes para el sensor de distancia
Vista general: Navegación en KranOS |
|---|
Usuario "SERVICE" 🡪 "Traslación de la grúa" 🡪 "Sensores de distancia en traslación de grúa" |
Usuario "SERVICE" 🡪 "Traslación del carro" 🡪 "Sensores de distancia en traslación del carro" |
- Iniciar sesión como usuario "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- En el menú principal, seleccionar el mecanismo de traslación de carro o de grúa deseado (por ejemplo, traslación del carro 1, o traslación de grúa).
- Aparece la ventana para el mecanismo de traslación deseado.
- En el menú de "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Sensores de distancia traslación de grúa" (o "Sensores de distancia traslación de carro").
Aprendizaje del sensor de distancia
Ahora se realiza el aprendizaje del sensor de distancia. Para ello se traslada la grúa/el carro a la posición deseada y se guarda el valor detectado por el sensor de distancia para esta posición en ABUControl.
Interruptor "Modo de aprendizaje"
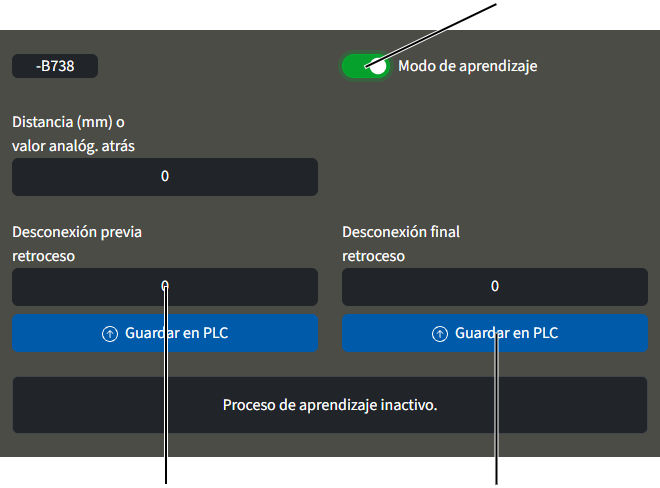
- Clicar en el interruptor "Modo de aprendizaje".
- El interruptor pasa a fondo verde.
- El modo de aprendizaje está conectado
- Nota: se muestra "Puentear interruptor de corte".
Ahora se ignoran los puntos de conmutación de desconexión previa y desconexión final que pudieran estar ya grabados.
De esta forma se puede desplazar el carro (la grúa) a cualquier nueva posición.
- Aparece un mensaje sobre el punto de conmutación al que hay que aproximarse ahora (desconexión previa o final).
- Desplazar el carro (la grúa) hasta dicha posición.
El sensor de distancia debe estar aquí al menos a 0,35 m del reflector.
- En la columna para el punto de conmutación que se debe memorizar: hacer clic en el botón "Guardar en PLC"
- El valor medido para la posición actual se muestra en el campo de texto.
El valor indicado es un valor de medición sin unidades, con el que posteriormente se calcula la posición.
- Repetir el proceso para todos los demás puntos de conmutación.
Una vez almacenados todos los puntos de conmutación:
- El modo de aprendizaje finaliza automáticamente.
- El puenteado de los interruptores de corte se desconecta automáticamente.
Calibrado del sistema de medición de cargas con una carga de ensayo elevada
El sistema de medición de cargas detecta de forma continua la carga suspendida del gancho. Este valor es necesario para muchas funciones de la grúa, sobre todo para el seguro de sobrecarga.
El sistema de medición de cargas debe calibrarse una sola vez con una carga de ensayo elevada para poder detectar el peso de la carga suspendida.
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "SERVICE" (nivel de usuario [2]).
Condiciones para el calibrado:
- Para el calibrado se requiere una carga de ensayo.
- La masa de la carga de ensayo debe ser conocida con precisión.
- La masa de la carga de ensayo debería equivaler, a ser posible, a la capacidad máxima de carga de la grúa/del carro, o estar lo más cerca posible de la capacidad máxima de carga de la grúa/del carro.
Para la comprobación dinámica de la capacidad máxima de carga de la grúa suele utilizarse una carga de ensayo con el 110 % de la capacidad de carga máxima de la grúa. Normalmente puede utilizarse también para realizar el calibrado.
Una carga que supere la capacidad máxima de carga de la grúa solo debe ser elevada por una persona autorizada para realizar la prueba antes de la primera puesta en marcha de instalaciones de grúa.
Con una carga superior al 110 % de la capacidad máxima de carga de la grúa, ABUControl bloquea la función de elevación. La carga no puede ya elevarse, sino solo descenderse
Abrir el calibrado del polipasto
Vista general: Navegación en KranOS |
|---|
Usuario "SERVICE" 🡪 "Polipasto" 🡪 "Calibrado polipasto" |
- Iniciar sesión como usuario "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- Seleccionar el polipasto deseado en el menú principal (por ejemplo, polipasto 1).
- Se abre la ventana para el polipasto deseado.
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Calibrado polipasto".
Seleccionar los canales de medición de carga
La zona izquierda de la ventana de "Calibrado polipasto" está pensada para el calibrado con una carga elevada. La zona derecha con el botón "Calibrar sensor de carga" se necesita solo cuando el travesaño de punto fijo o el sensor de carga han sido sustituidos.
Campo de registro "Carga de ensayo"Botón de "Calibrar sensor de carga"
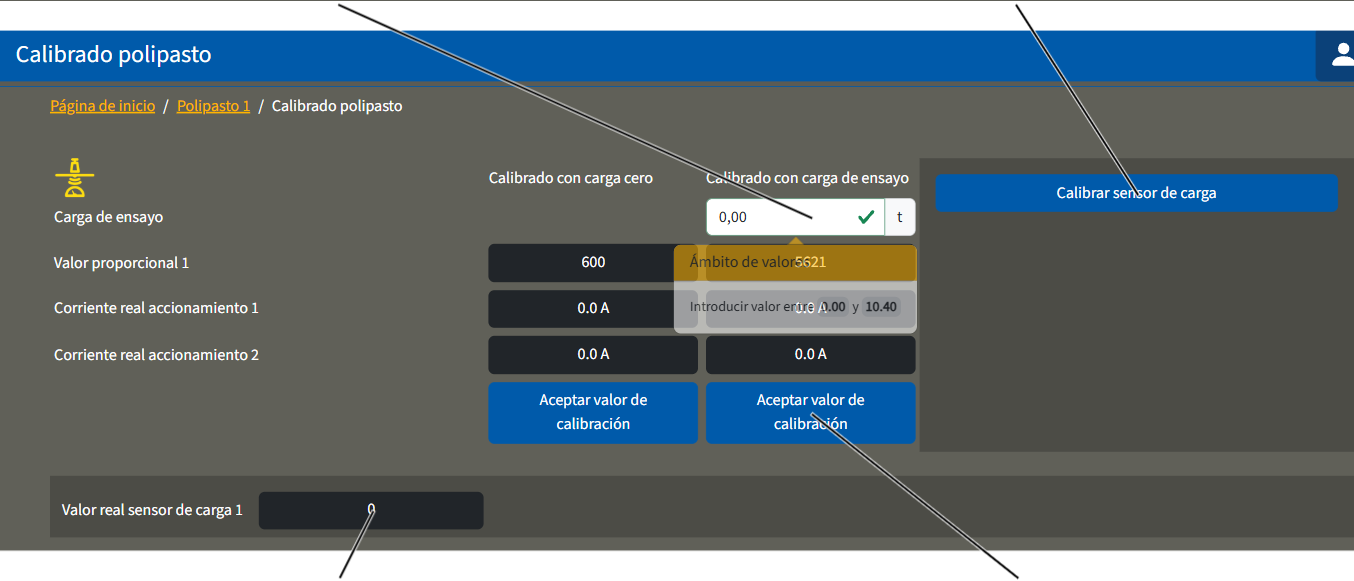
- Se abre la ventana de "Calibrado polipasto".
- En el campo "Valor real sensor de carga" se muestra la lectura de medición actual del sensor de carga y se actualiza constantemente.
Los valores actuales en las líneas de "Valor proporcional" y "Valor real sensor de carga" son valores sin unidad de medida, con los que se calcula luego la carga.
Calibrar el sistema sin carga
- Caso necesario, desenganchar la carga y el elemento de sujeción del gancho.
- Elevar o descender el gancho de forma que cuelgue a bastante altura, por ejemplo a un metro de su posición más alta.
Con ello se elimina del cálculo el peso del cable desenrollado.
Valor proporcional medido
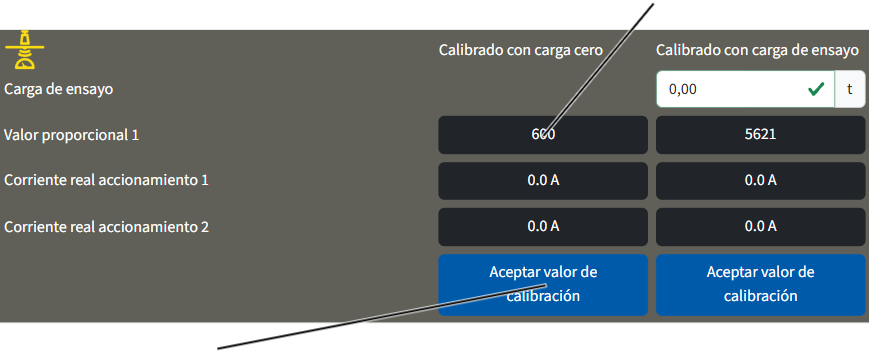
- Hacer clic en el botón "Aceptar valor de calibración" en la columna "Calibrado con carga cero".
- El valor actual se guarda como "sin carga" y se muestra en el campo de "valor proporcional" en la columna "Calibrado sin carga".
Calibrado de la carga de ensayo
Campo de registro "Carga de ensayo"
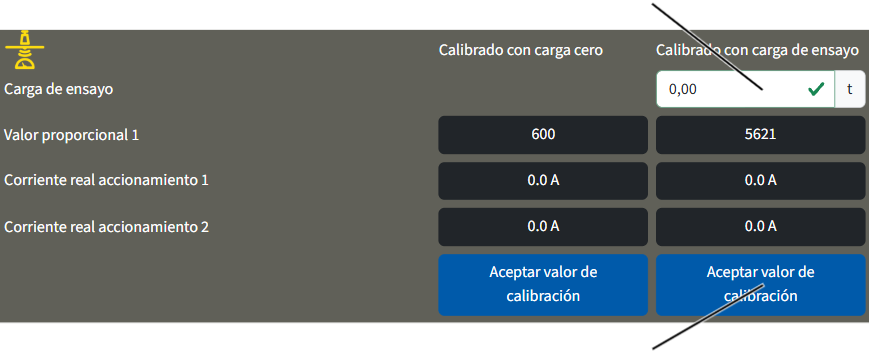
- Hacer clic en el campo de registro "Carga de ensayo", en la columna "Calibrado con carga de ensayo".
- Introducir la masa de la carga de ensayo.
- Se guarda el valor introducido.
- Observar las disposiciones sobre seguridad laboral y levantar la carga.
- Esperar a que la carga cuelgue del gancho sin oscilación.
- Hacer clic en el botón "Aceptar valor de calibración" en la columna "Calibrado con carga de ensayo".
- Se guarda el valor determinado con la carga de ensayo actual. El valor que se muestra en el campo de "Valor proporcional" en la columna "Calibrado con carga de ensayo se refiere a la carga nominal de la grúa. Si se ha calibrado la grúa con una carga de ensayo inferior a la carga nominal, el valor en el campo "Valor proporcional" se extrapola a la carga nominal. El valor indicado en el campo "Carga proporcional" es entonces mayor que el valor en el campo "Valor real sensor de carga".
Puenteado del seguro de sobrecarga
Para comprobación antes de la primera puesta en marcha hay que realizar una comprobación estática con un peso de 1,25 veces la capacidad máxima de carga de la grúa y una comprobación dinámica con un peso de 1,1 veces la capacidad máxima de carga de la grúa.
Para ello hay que puentear el seguro de sobrecarga de la grúa.
Si se levanta una carga con más del 110 % de su capacidad máxima:
- Responde el seguro de sobrecarga de la grúa.
- La carga ya no puede ser levantada.
- Solo se permite su descenso.
Si se puentea el seguro de sobrecarga tras haber respondido con más de un 110 %:
- Ahora la carga puede seguir elevándose.
- Si la carga se reduce por debajo del 100 % de la capacidad máxima de carga, la carga puede ya elevarse y bajarse sin puentear el seguro de sobrecarga.
Puenteado del seguro de sobrecarga
Puenteado del seguro de sobrecarga mediante el acoplamiento:
Regleta de bornes macho -X103
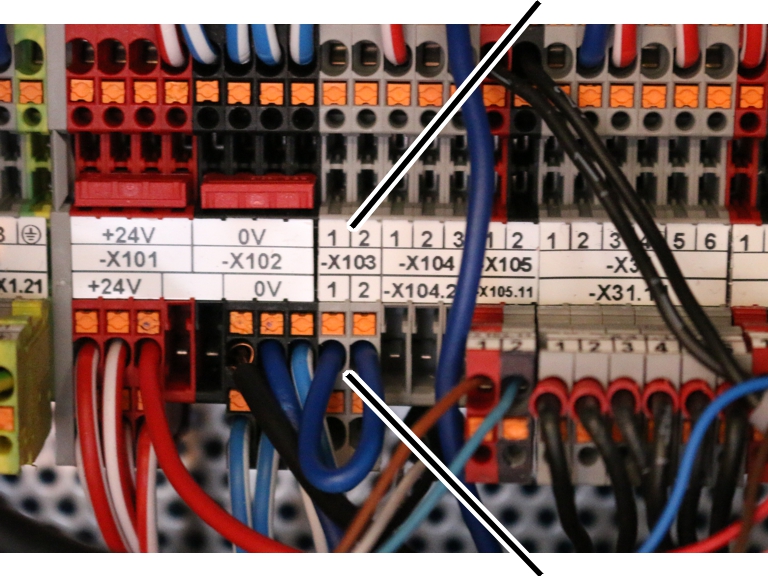
- Abrir el mando del carro.
- Buscar la regleta de machos -X103.
- Insertar el acoplamiento de dos polos con puente en la regleta.
En la carpeta de documentación/libro de verificaciones de la grúa encontrará un acoplamiento adecuado con puente.
- El seguro de sobrecarga está ahora puenteado
En indicadores LED matriciales: se muestra el mensaje "F0021 Seguro de sobrecarga puenteado".
- Transcurridos 15 minutos: el seguro de sobrecarga vuelve a conectarse automáticamente.
En indicadores LED matriciales: se muestra el mensaje "F0022: Seguro de sobrecarga puenteado, tiempo superado".
Si hay que volver a puentear el seguro de sobrecarga, será necesario extraer el acoplamiento y volverlo a poner.
Si el acoplamiento está insertado con puente y se arranca de nuevo el ABUControl, el seguro de sobrecarga no estará automáticamente puenteado. En su lugar se muestra el mensaje "F0023: Seguro de sobrecarga: eliminar puenteado".
El seguro de sobrecarga estará puenteado solo cuando el acoplamiento con puente se inserte en una grúa conectada.
Puenteado del seguro de sobrecarga mediante KranOS:
Vista general: Navegación en KranOS |
|---|
Usuario "SERVICE" 🡪 "Polipasto" |
- Iniciar sesión como usuario "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- Seleccionar el polipasto deseado en el menú principal (por ejemplo, polipasto 1).
- Se abre la ventana para el polipasto deseado.
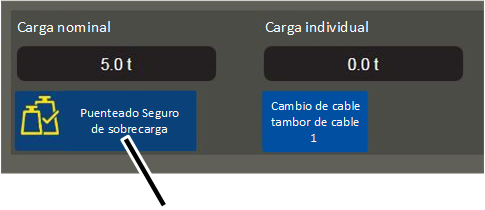
- Hacer clic en el botón "Puenteado Seguro de sobrecarga".
- El botón obtiene un fondo rojo.
- El seguro de sobrecarga está ahora puenteado
- Al cabo de 15 minutos, el seguro de sobrecarga vuelve a conectarse automáticamente.
Si hay que volver a puentear el seguro de sobrecarga, será necesario volver a clicar sobre este botón en pantalla.
Reactivar el seguro de sobrecarga
Una vez finalizada la comprobación estática y dinámica:
- Extraer el acoplamiento de la regleta de bornes -X103.
o
Hacer clic en el botón "Puenteado Seguro de sobrecarga".
- El seguro de sobrecarga vuelve a estar conectado.
- El botón ya no tiene un fondo rojo.
- Pulsar el paro de emergencia y desbloquearlo.
o
Pulsar bocina.
- El mensaje de error en ABUControl queda confirmado.
Montaje de la fotocélula para transmisión de señal en espaciamiento entre grúas dependiente de la carga
En caso de un espaciamiento entre grúas dependiente de la carga, en ambos mandos de grúa y grúa contigua hay que conocer si en la otra grúa se ha infrapasado o sobrepasado la carga ajustada. Esta información se transmite mediante una fotocélula entre ambas grúas. Cada grúa cuenta para ello con una fotocélula para la transmisión de la señal como emisor y otra como receptor.
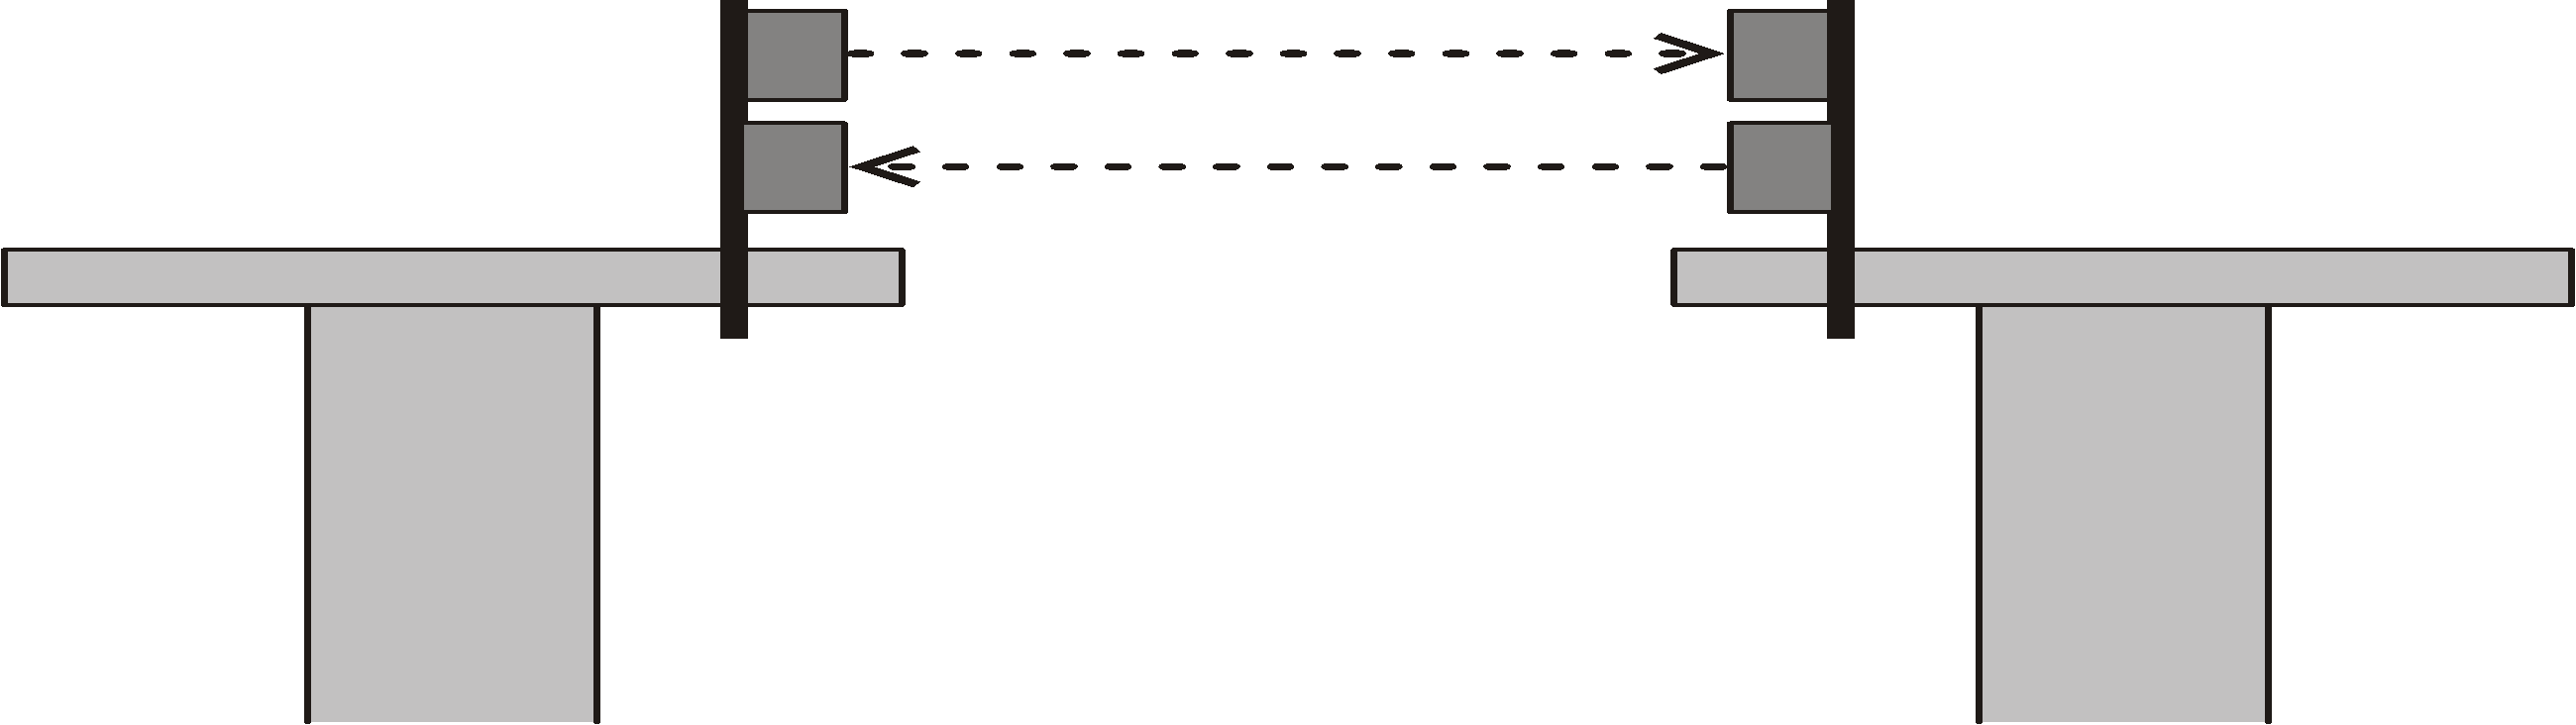
- Las fotocélulas para la transmisión de la señal de autorización se montan en los extremos opuestos de los testeros.
- En cada grúa se monta un emisor y un receptor.
- En una grúa se monta el emisor arriba y el receptor abajo. En la otra grúa se hace al revés.
Montaje del soporte para las fotocélulas
Arco roscado
- Fijar el soporte en los extremos opuestos de los testeros.
- Atornillar el soporte con arco roscado.
Arco roscado |
Par de apriete |
|---|---|
M8 |
25 Nm |
M10 |
50 Nm |
M12 |
75 Nm |
- Insertar y asegurar las abrazaderas de tubo (2x).
Solo con fotocélulas superpuestas
Soporte para las fotocélulas
- Insertar el soporte de las fotocélulas (2x) en las abrazaderas de tubo.
- Orientar los soportes y atornillar las abrazaderas con fuerza manual.
Montaje de las fotocélulas
Fotocélulas
- Insertar las fotocélulas en los soportes.
- Apretar las fotocélulas con fuerza manual.
- Tender los cables de conexión de las fotocélulas hasta el cuadro eléctrico de la grúa y fijarlos con bridas.
Solo con fotocélulas dispuestas una al lado de la otra
Cuando por la baja altura de la grúa haya poco espacio encima de la viga principal, las fotocélulas no se montan una encima de la otra, sino una al lado de la otra con soportes adicionales.
Soporte para las fotocélulas
- Insertar el soporte de las fotocélulas (4x) en las abrazaderas de tubo.
- Orientar los soportes y atornillar las abrazaderas con fuerza manual.
Montaje de las fotocélulas
Fotocélulas
- Insertar las fotocélulas en los soportes.
- Apretar las fotocélulas con fuerza manual.
- Tender los cables de conexión de las fotocélulas hasta el cuadro eléctrico de la grúa y fijarlos con bridas.
Solo con fotocélulas en el testero
FotocélulasSoporte para las fotocélulas
- Colocar el soporte para las fotocélulas sobre los orificios en el testero.
- Atornillar los soportes de fotocélulas con tornillos nervados M8x20.
- Insertar las fotocélulas en los soportes.
- Apretar las fotocélulas con fuerza manual.
- Tender los cables de conexión de las fotocélulas hasta el cuadro eléctrico de la grúa y fijarlos con bridas.
Orientar las fotocélulas
LED verde: tensión de servicioLED amarillo (solo en receptor): existe contacto visual con el emisor
- Orientar ambas fotocélulas en la grúa y grúa contigua con las tuercas autoblocantes para que estén perfectamente alineadas entre sí. El LED amarillo en el receptor debe encenderse.
- El LED verde (en emisores y receptor) indica que hay tensión de servicio
- LED amarillo (solo en receptor): existe contacto visual con el emisor
- En cuanto pueda desplazarse la grúa: Recorrer en distancias variadas varias veces la vía de grúa completa y comprobar si la alineación de las fotocélulas es correcta (LED amarillo en receptor (existe contacto visual) siempre encendido en todo el recorrido). Caso necesario, realinear las fotocélulas.
Debido a desviaciones en la posición de la vía de grúa, la orientación de las fotocélulas puede variar.
Colocar la antena de base magnética para el módulo de transmisión de datos
En funcionamiento tándem se conectan los mandos ABUControl de ambas grúas de forma inalámbrica entre sí e intercambian recíprocamente los estados de servicio.
Las antenas de base magnética de los módulos de transmisión de datos deben posicionarse en los carros según las circunstancias de la nave.
En grúas con regulación tándem:
Las antenas de base magnética de los módulos de transmisión de datos están conectadas, los cables de conexión tendidos y extraídos del panel eléctrico o preparados para ello.
Bastidor del carroAntena de base magnética
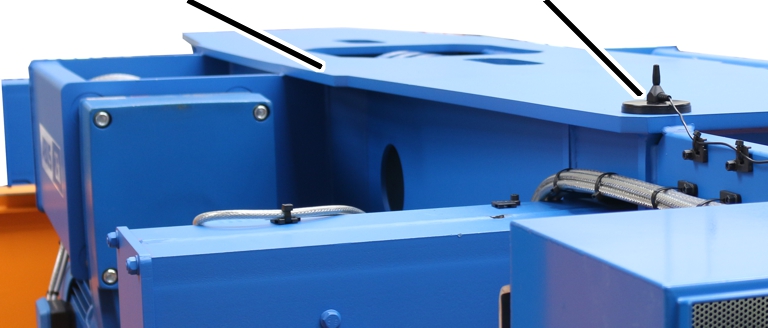
- Colocar las antenas de base magnética en los carros, a ser posible, de forma que haya contacto visual entre ellas.
- Según el modelo de grúa o carro, la altura de la viga principal y circunstancias de la nave, la antena de base magnética puede colocarse en el bastidor del carro o en el testero en el lado contrario del bastidor de carro, para que señale hacia la segunda grúa. El cable de conexión de la antena de base magnética es lo suficientemente largo y puede pasarse por los canales de instalación existentes.
- En caso necesario, el cable de conexión de la antena de base magnética debe extraerse fuera del panel eléctrico. Véase "Pasar los cables de conexión al interior de la carcasa de brida" en «Pasar los cables de conexión al interior de la carcasa de brida».
- Colocar la antena de base magnética de tal forma que no se enganche por ningún lado durante el desplazamiento de la grúa o del carro.
Montaje y conexión del medidor de inclinación
En la función de guiado y centrado del gancho (opcional) se mide la inclinación del cable mediante un medidor de inclinación.
Primero hay que montar el medidor de inclinación y realizar un desplazamiento de calibrado, con el que se guardará el ajuste de cero del cable. Véase "Calibrado del medidor de inclinación". Luego debe indicarse en KranOS la orientación del medidor de inclinación.
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "SERVICE" (nivel de usuario [2]).
Preparar la abrazadera soporte del inclinómetro
Solo con medidor de inclinación para polipasto de cable D con disposición 4/2 u 8/2 y con polipasto de cable Z
Con un polipasto de cable tipo D con disposición 4/2 u 8/2 o con un polipasto de cable Z se monta una abrazadera soporte del inclinómetro de varias piezas, que se fija alrededor del cable. En la abrazadera soporte del inclinómetro se monta el medidor de inclinación que detecta el ángulo de inclinación del cable. El cable puede deslizarse por el interior de la abrazadera soporte del inclinómetro. Para poder fijar la abrazadera soporte del inclinómetro alrededor del cable hay que desmontarlo primero, para que ambas mitades puedan volver a montarse alrededor del cable.
La abrazadera soporte del inclinómetro debe desmontarse cuando se desmonte, monte o transporte el polipasto de cable con grúa o carretilla elevadora a la plataforma de un camión, para evitar que se dañe.
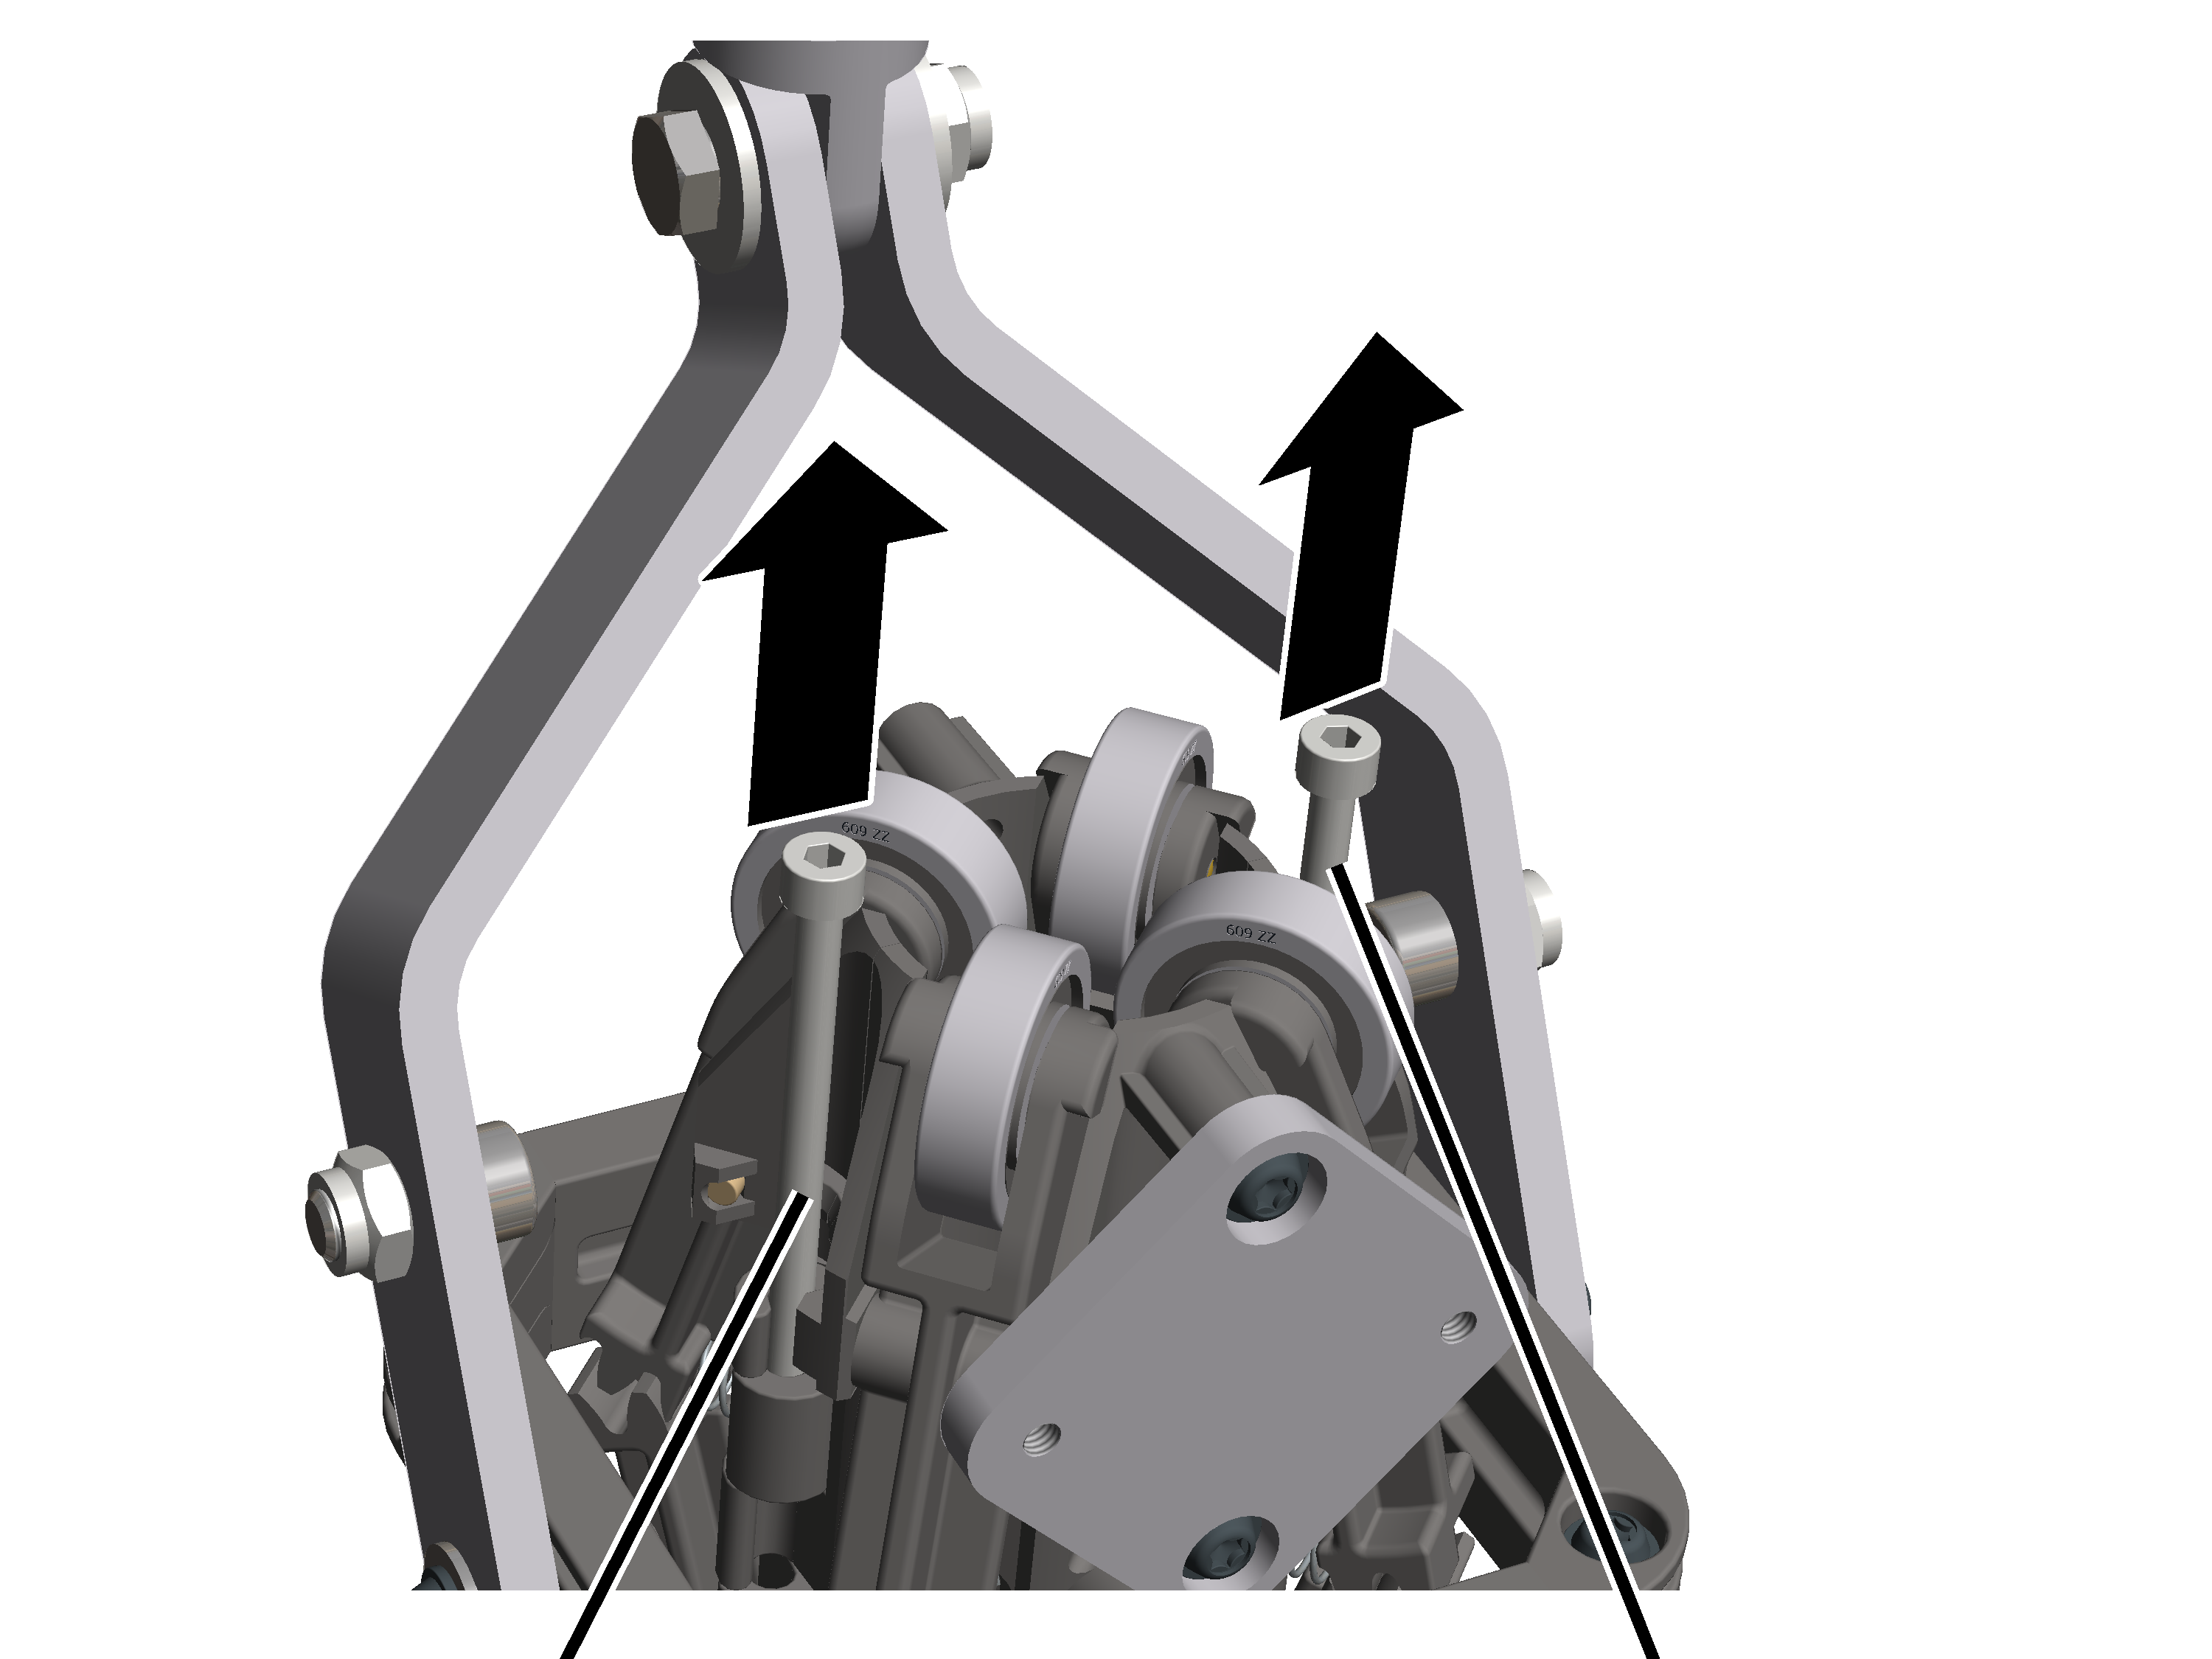
- Extraer los pasadores cilíndricos (2x).
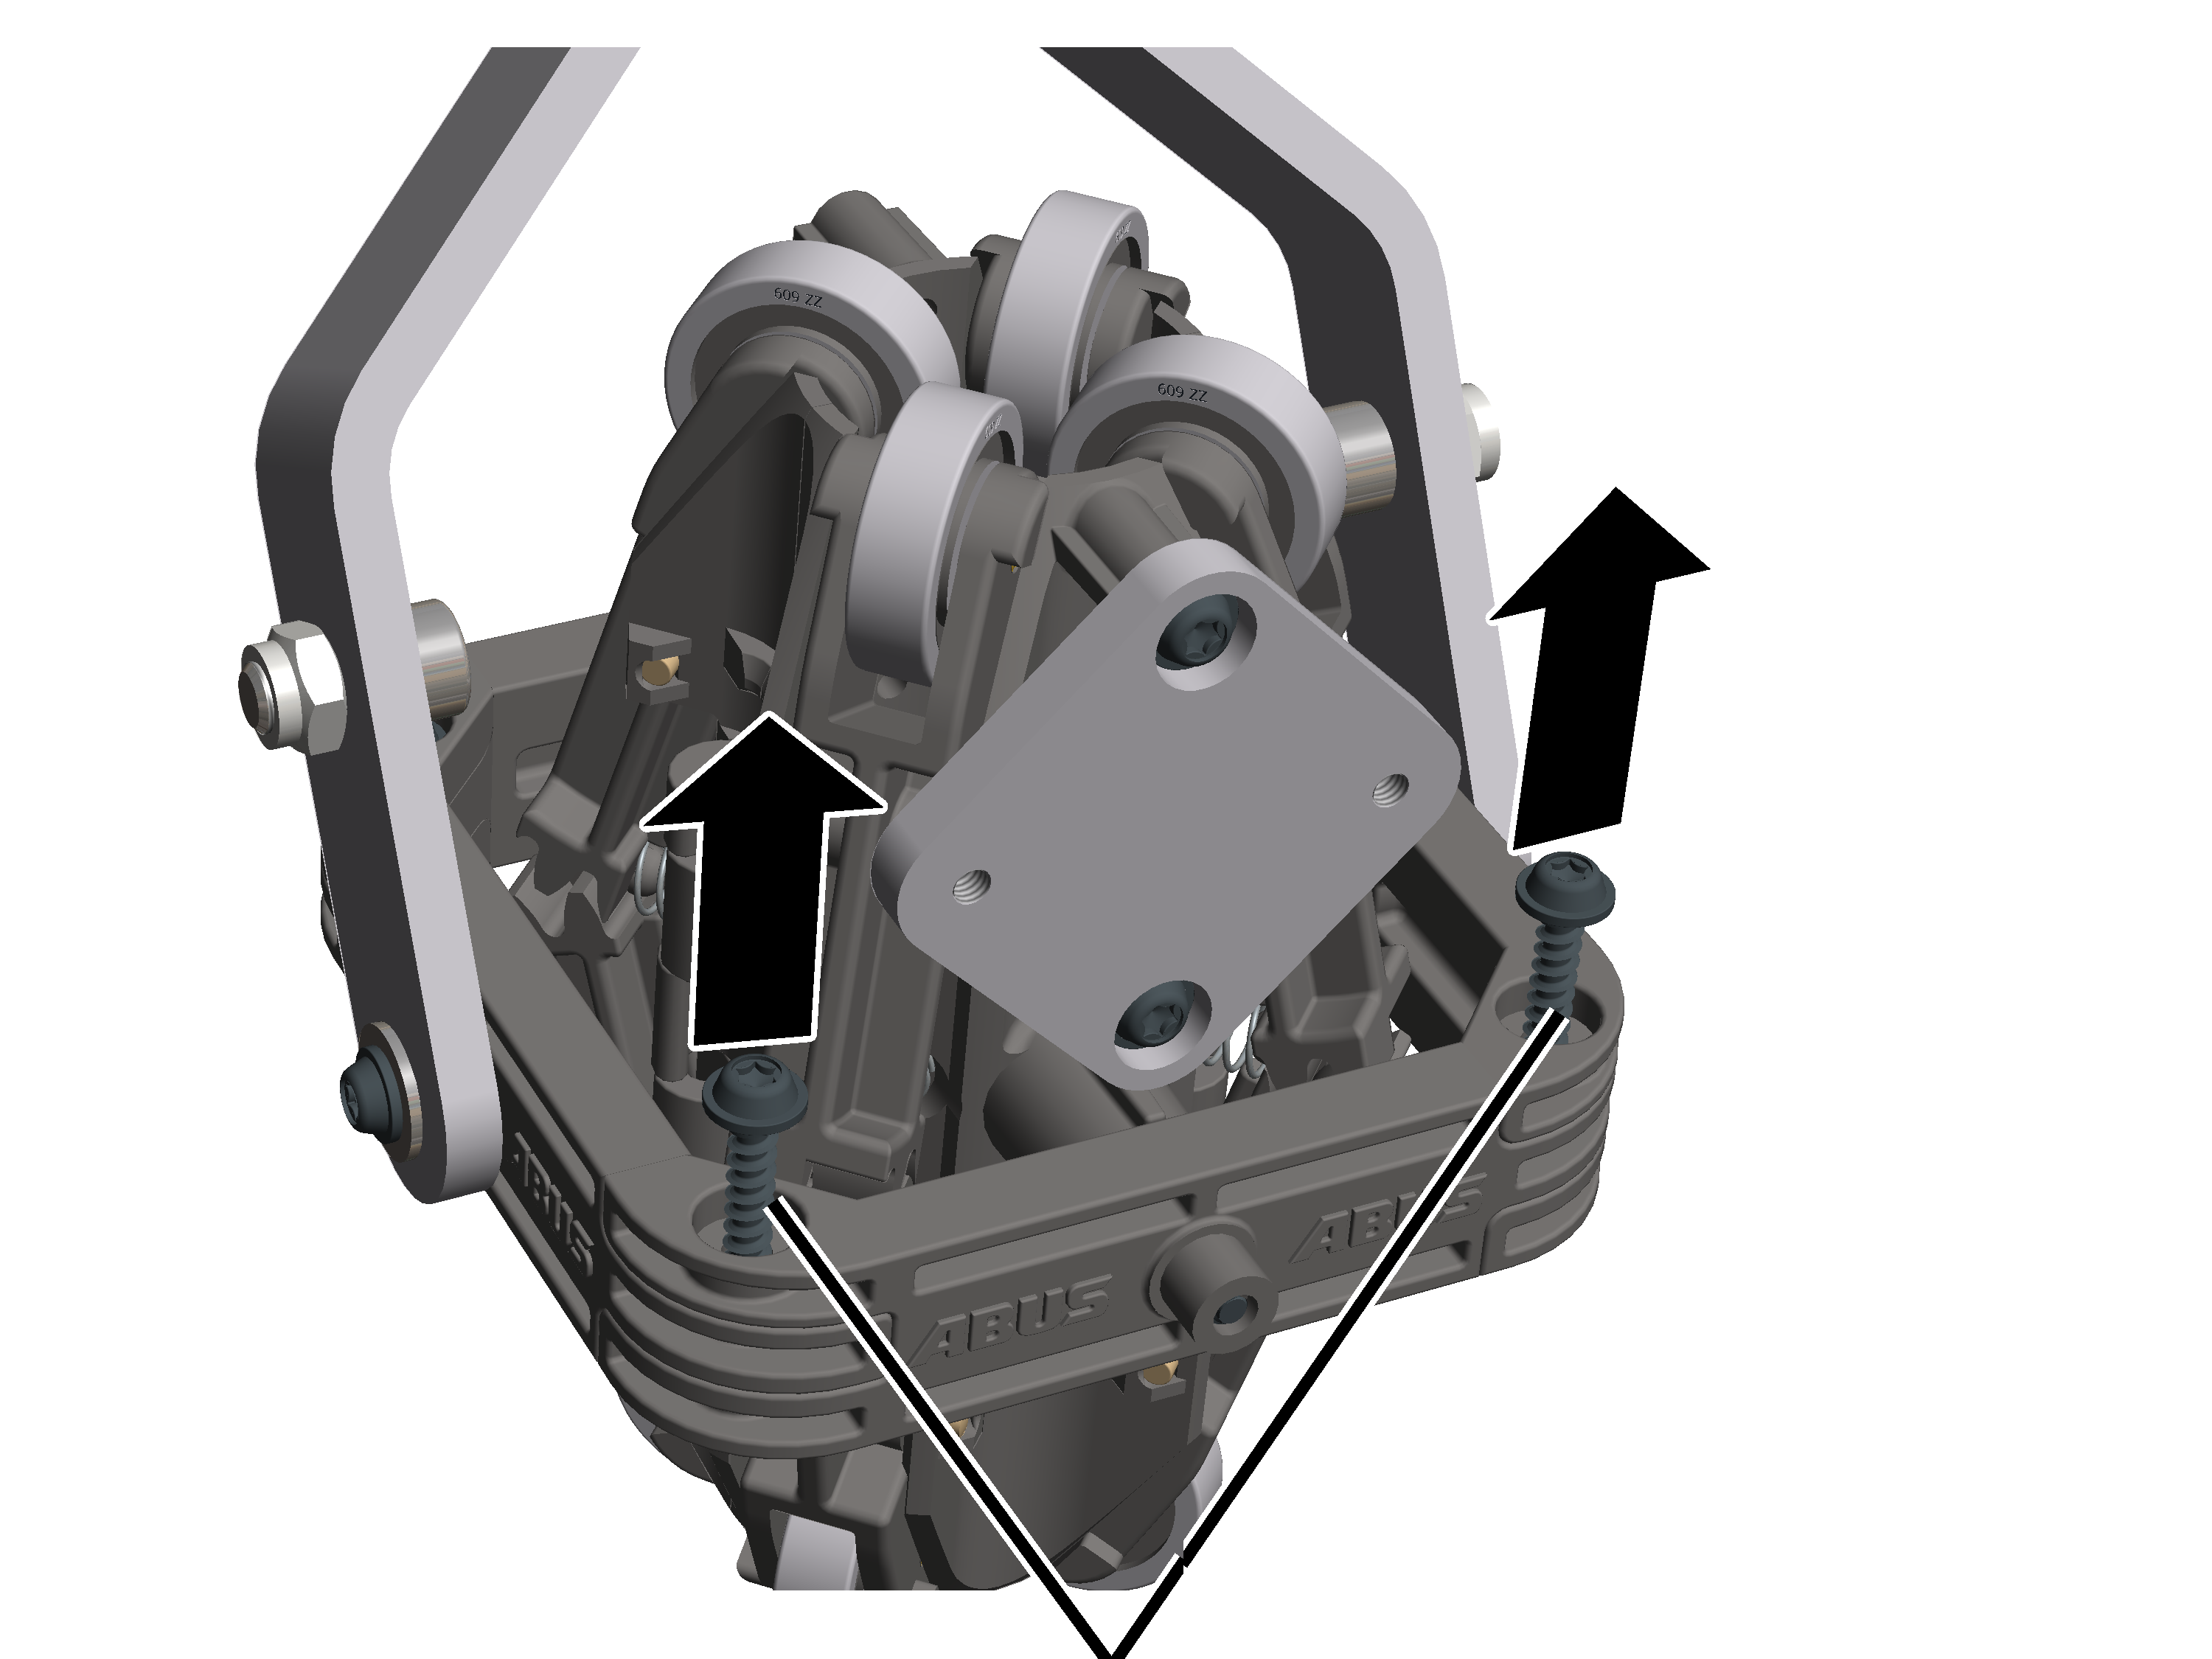
- Soltar los tornillos alomados K4x17 (2x).
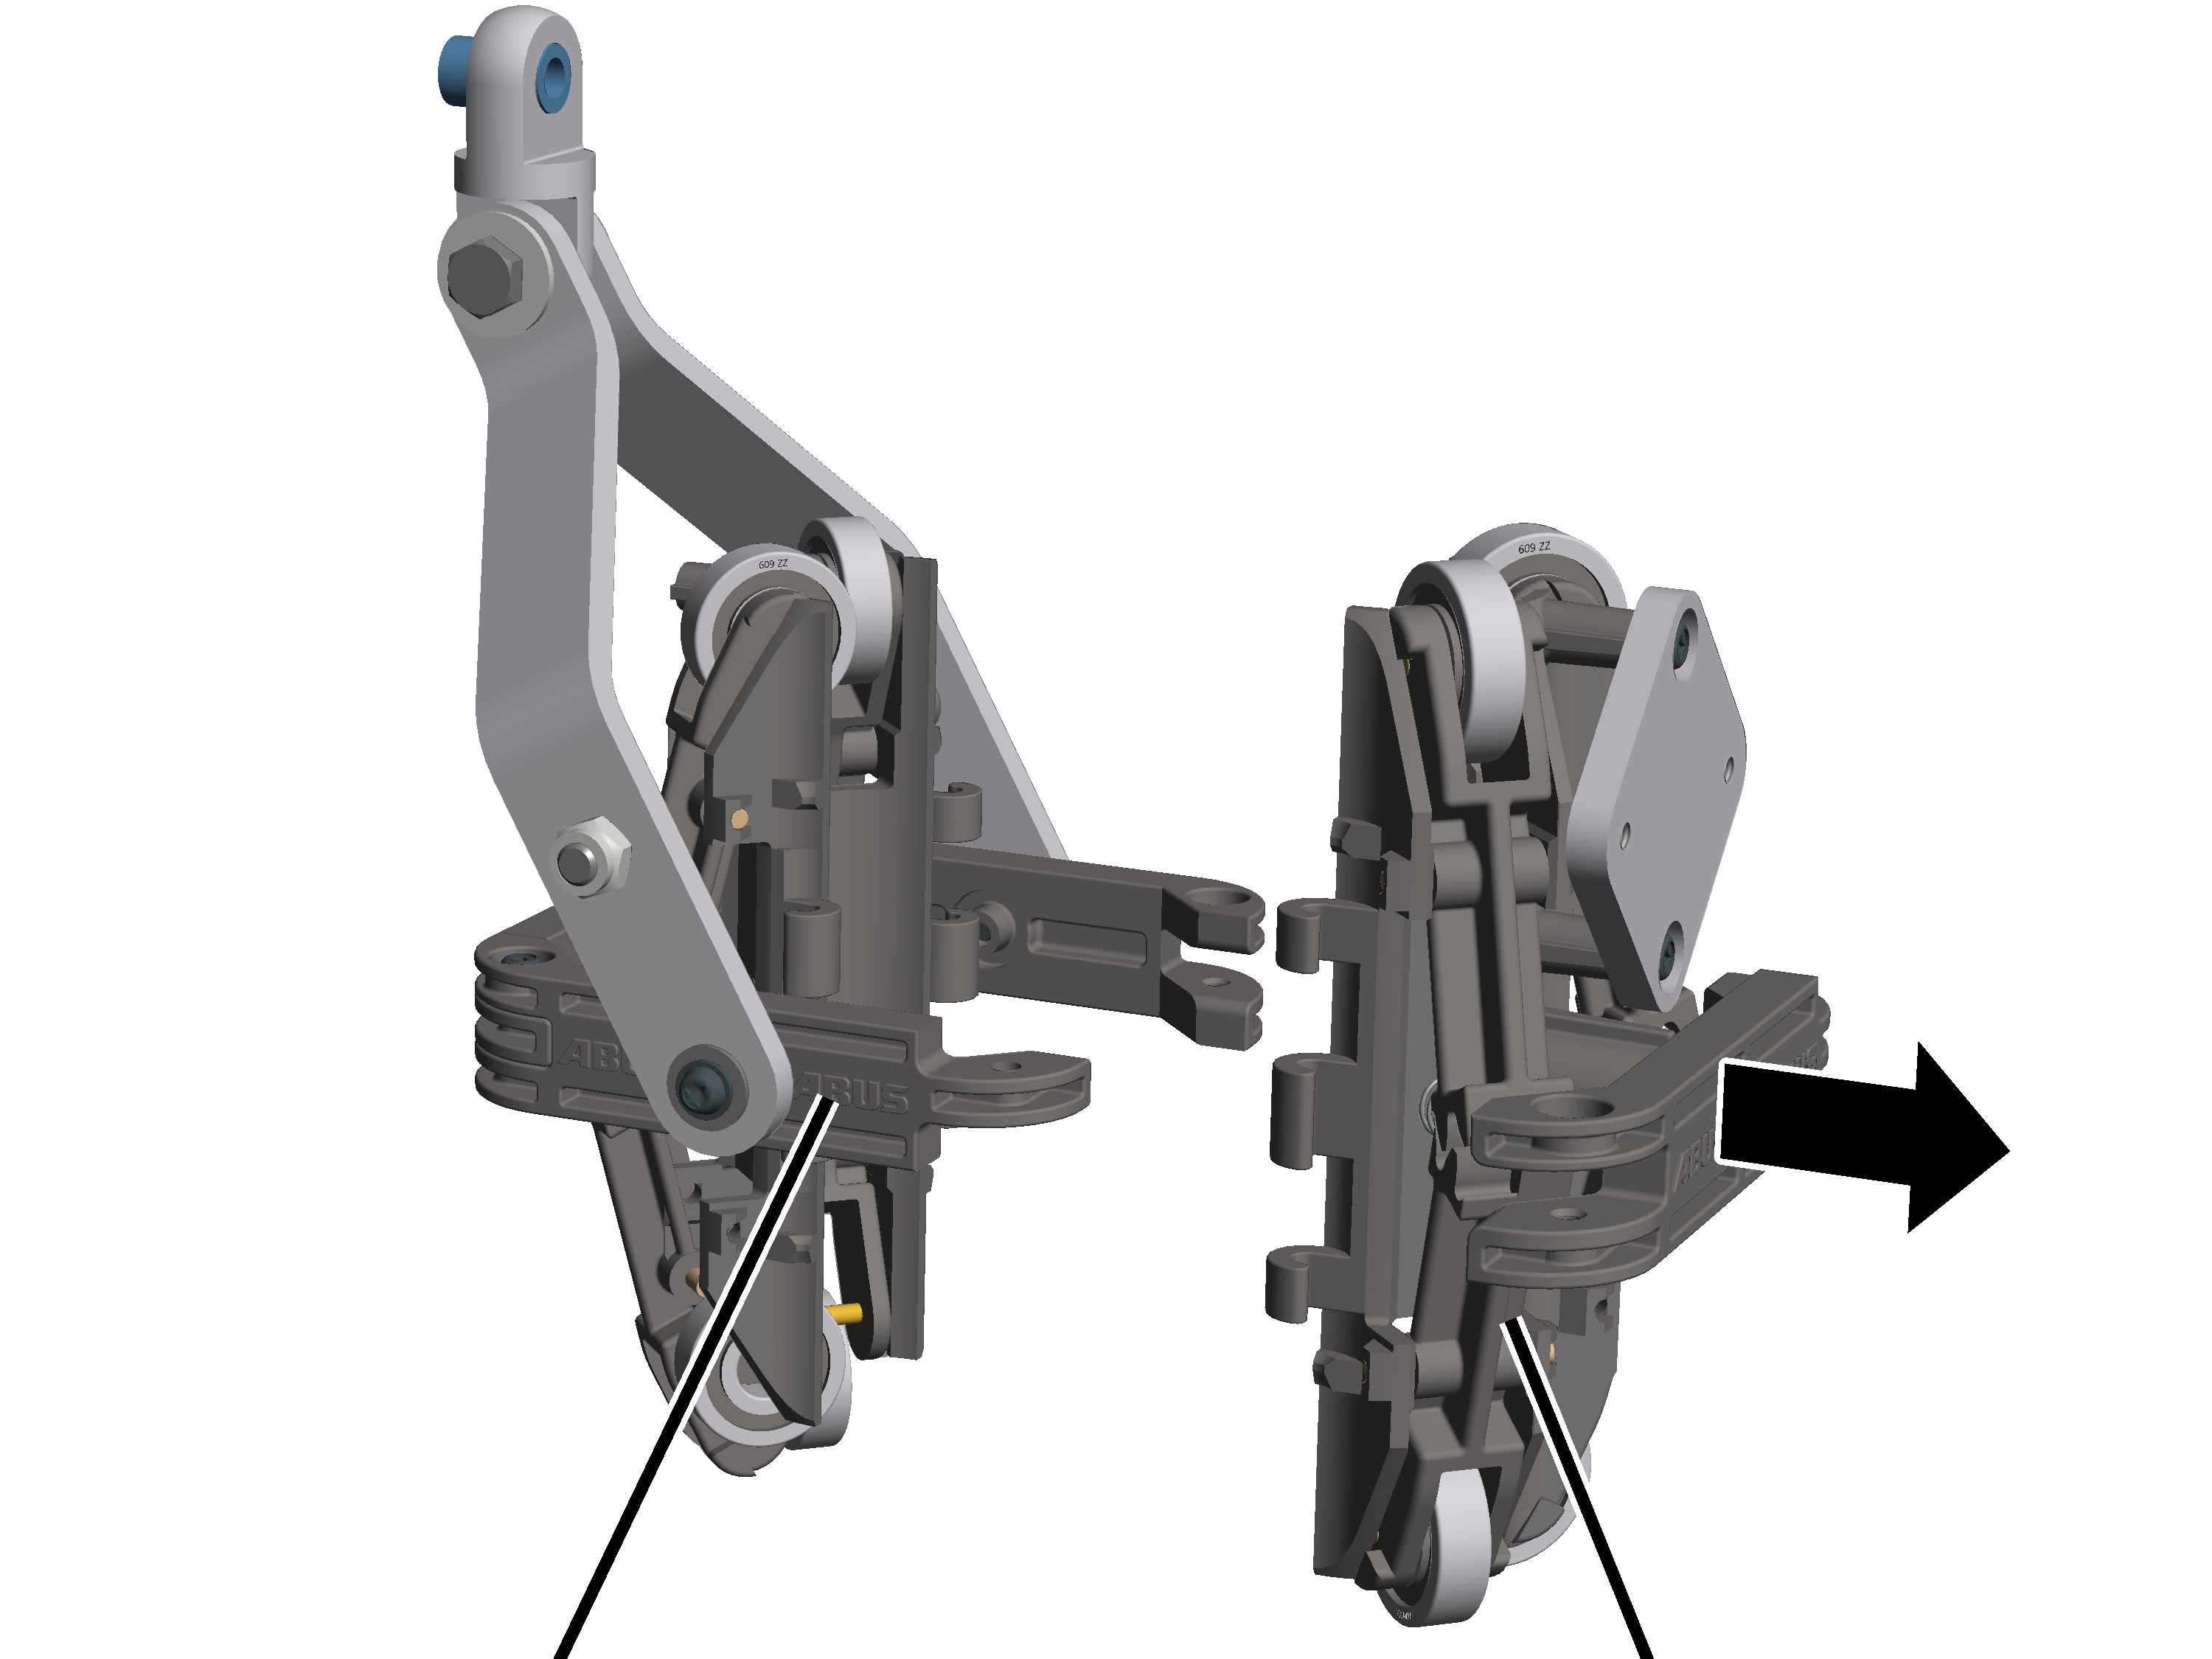
- Separar las mitades de la abrazadera soporte del inclinómetro.
Montaje de medidor de inclinación
Solo en polipasto de cable con travesaño de punto fijo
En polipastos de cable con travesaño de punto fijo, el medidor de inclinación se fija a la bolsa del cable mediante un dispositivo de fijación.
PlacaBolsa de cable
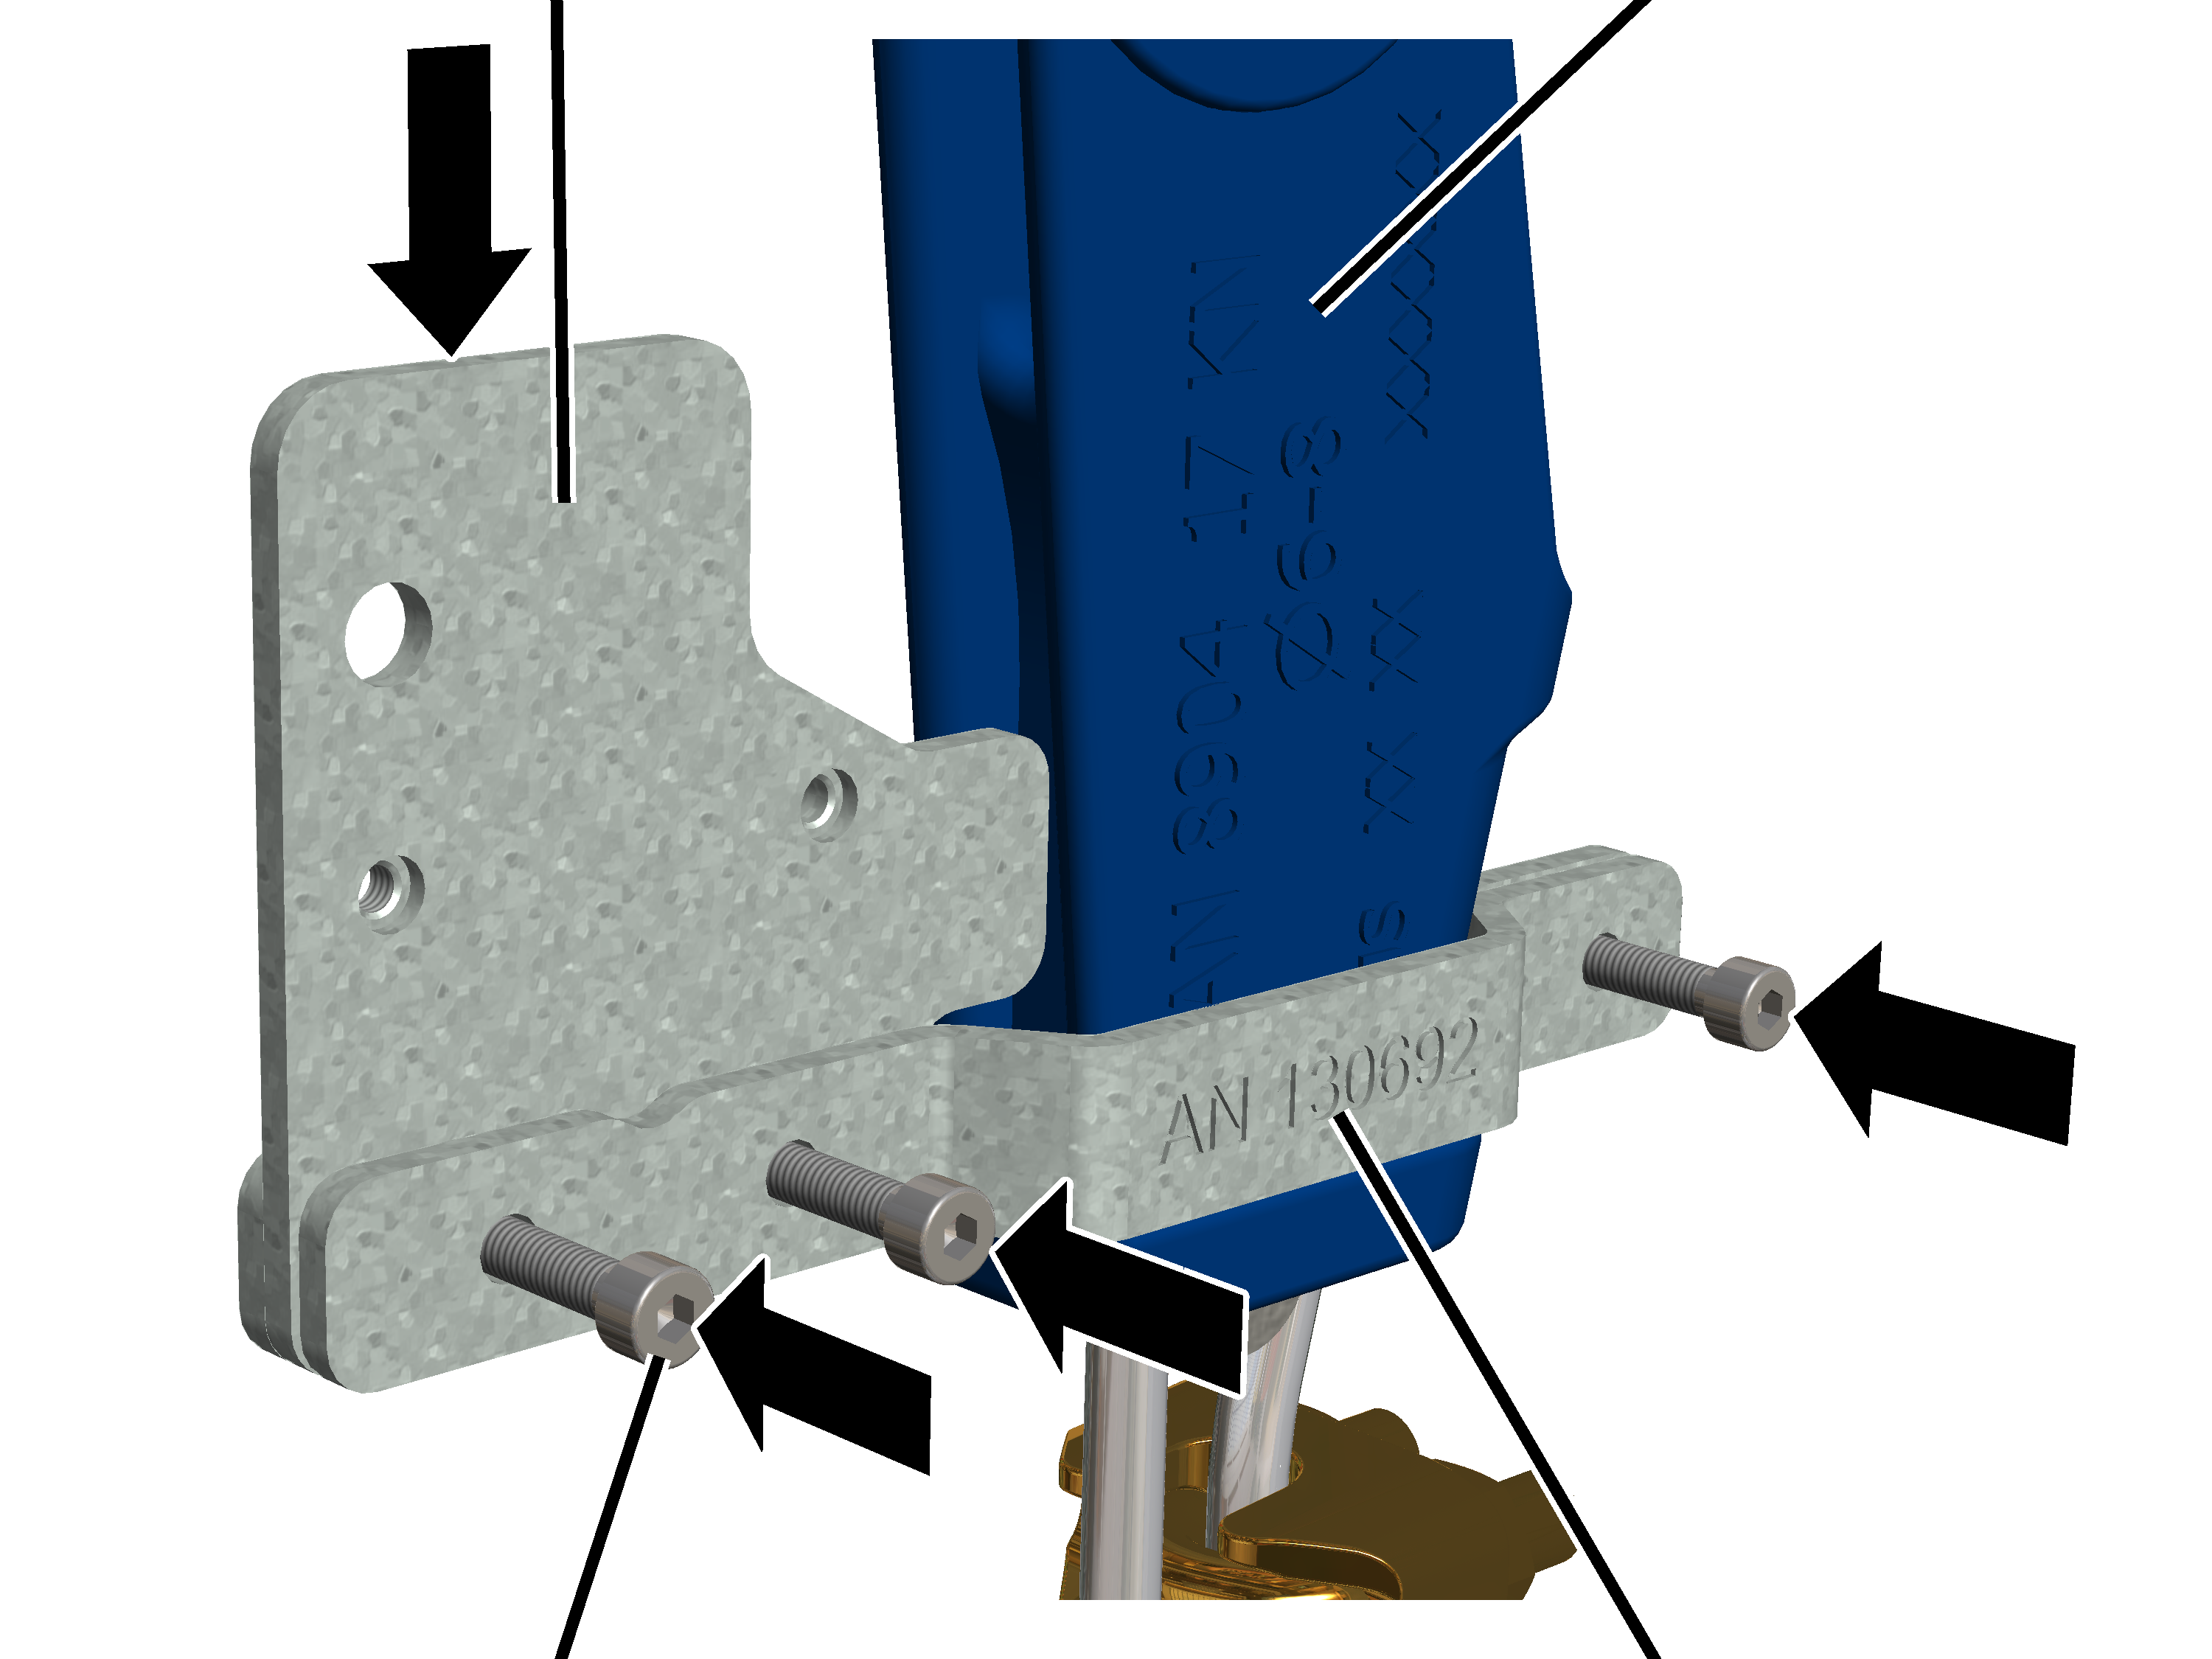
- Fijar el soporte, la placa y el contrasoporte con tornillos cilíndricos M4x16 (3x) alrededor de la bolsa del cable.
- Atornillar los tornillos cilíndricos M4x16 (3x) en las tuercas incorporadas del contrasoporte. 5 Nm.
Tierca incorporadaMedidor de inclinación
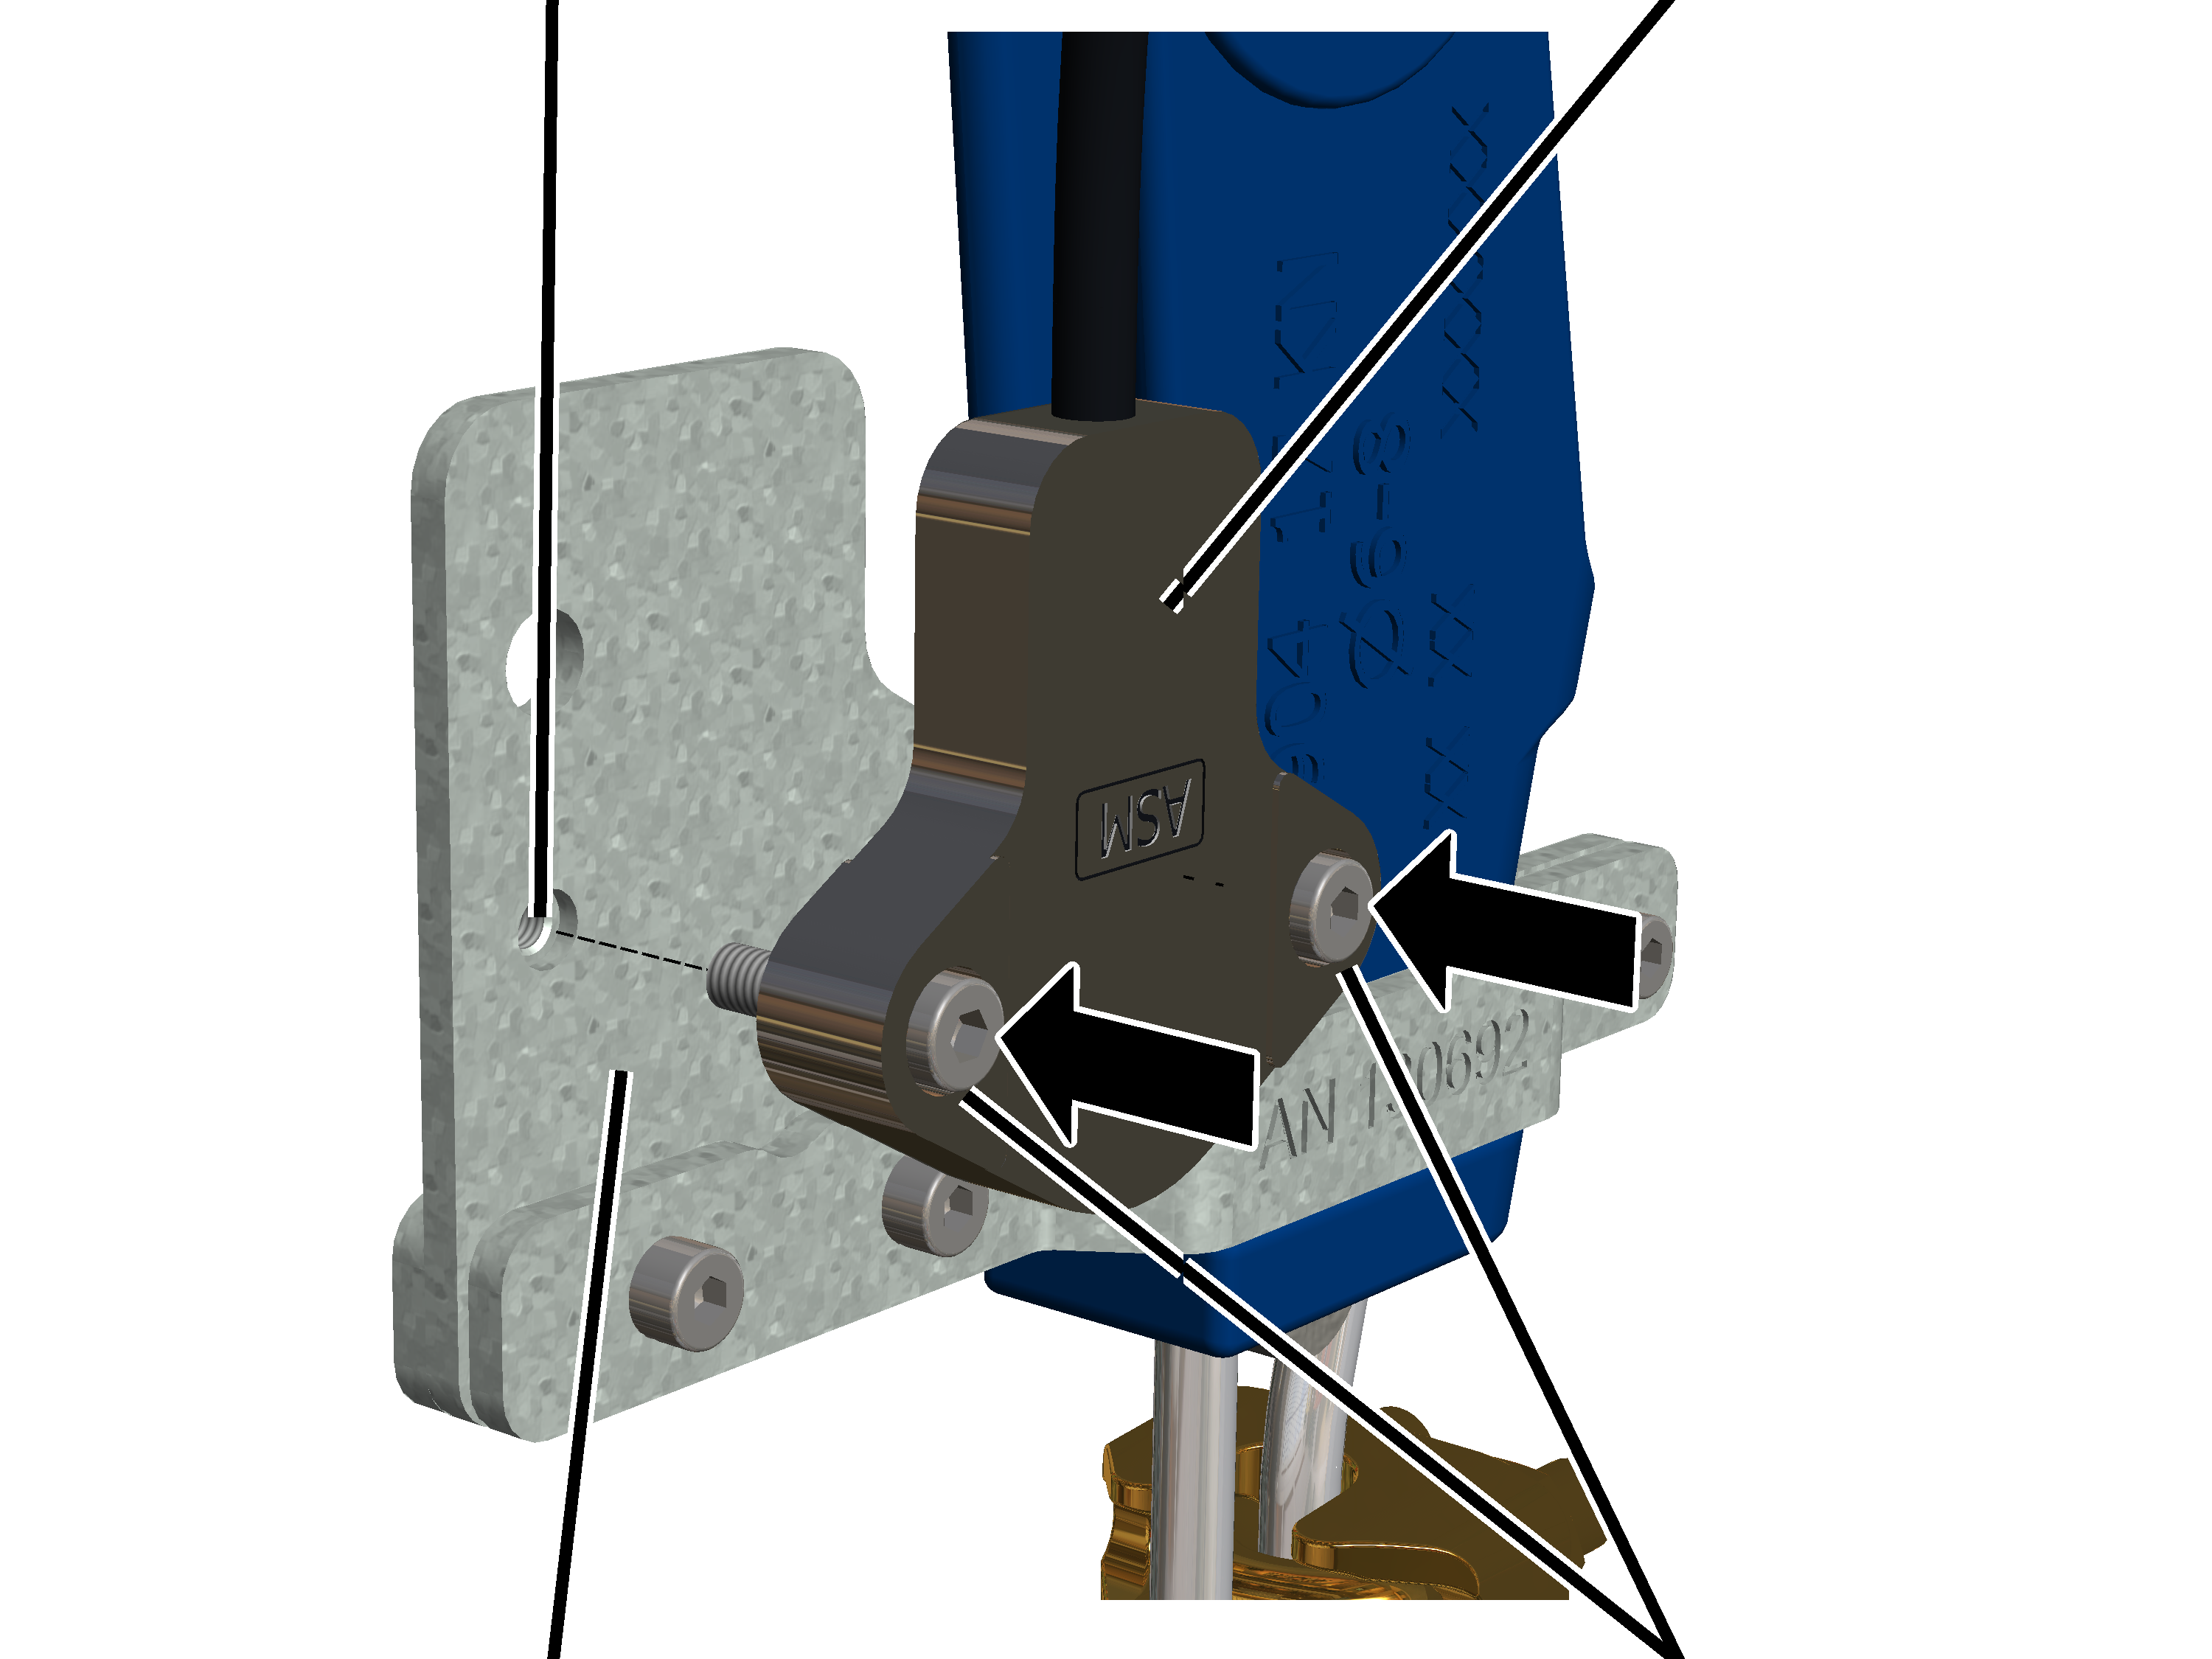
- Atornillar el medidor de inclinación con los tornillos cilíndricos M4x16 (2x) a la placa. 5 Nm.
En la parte posterior de la placa hay tuercas incorporadas donde enroscar los tornillos cilíndricos.
Solo en polipasto de cable D con disposición 4/2 u 8/2 y en GM 5000
En polipasto de cable D GM 5000 con disposición 4/2 u 8/2, la placa para soldar va soldada desde dentro a la pieza lateral del soporte para el travesaño de la polea de inversión a la que se fija la abrazadera soporte del inclinómetro.
Tornillo nervado M 6x12Placa para soldar
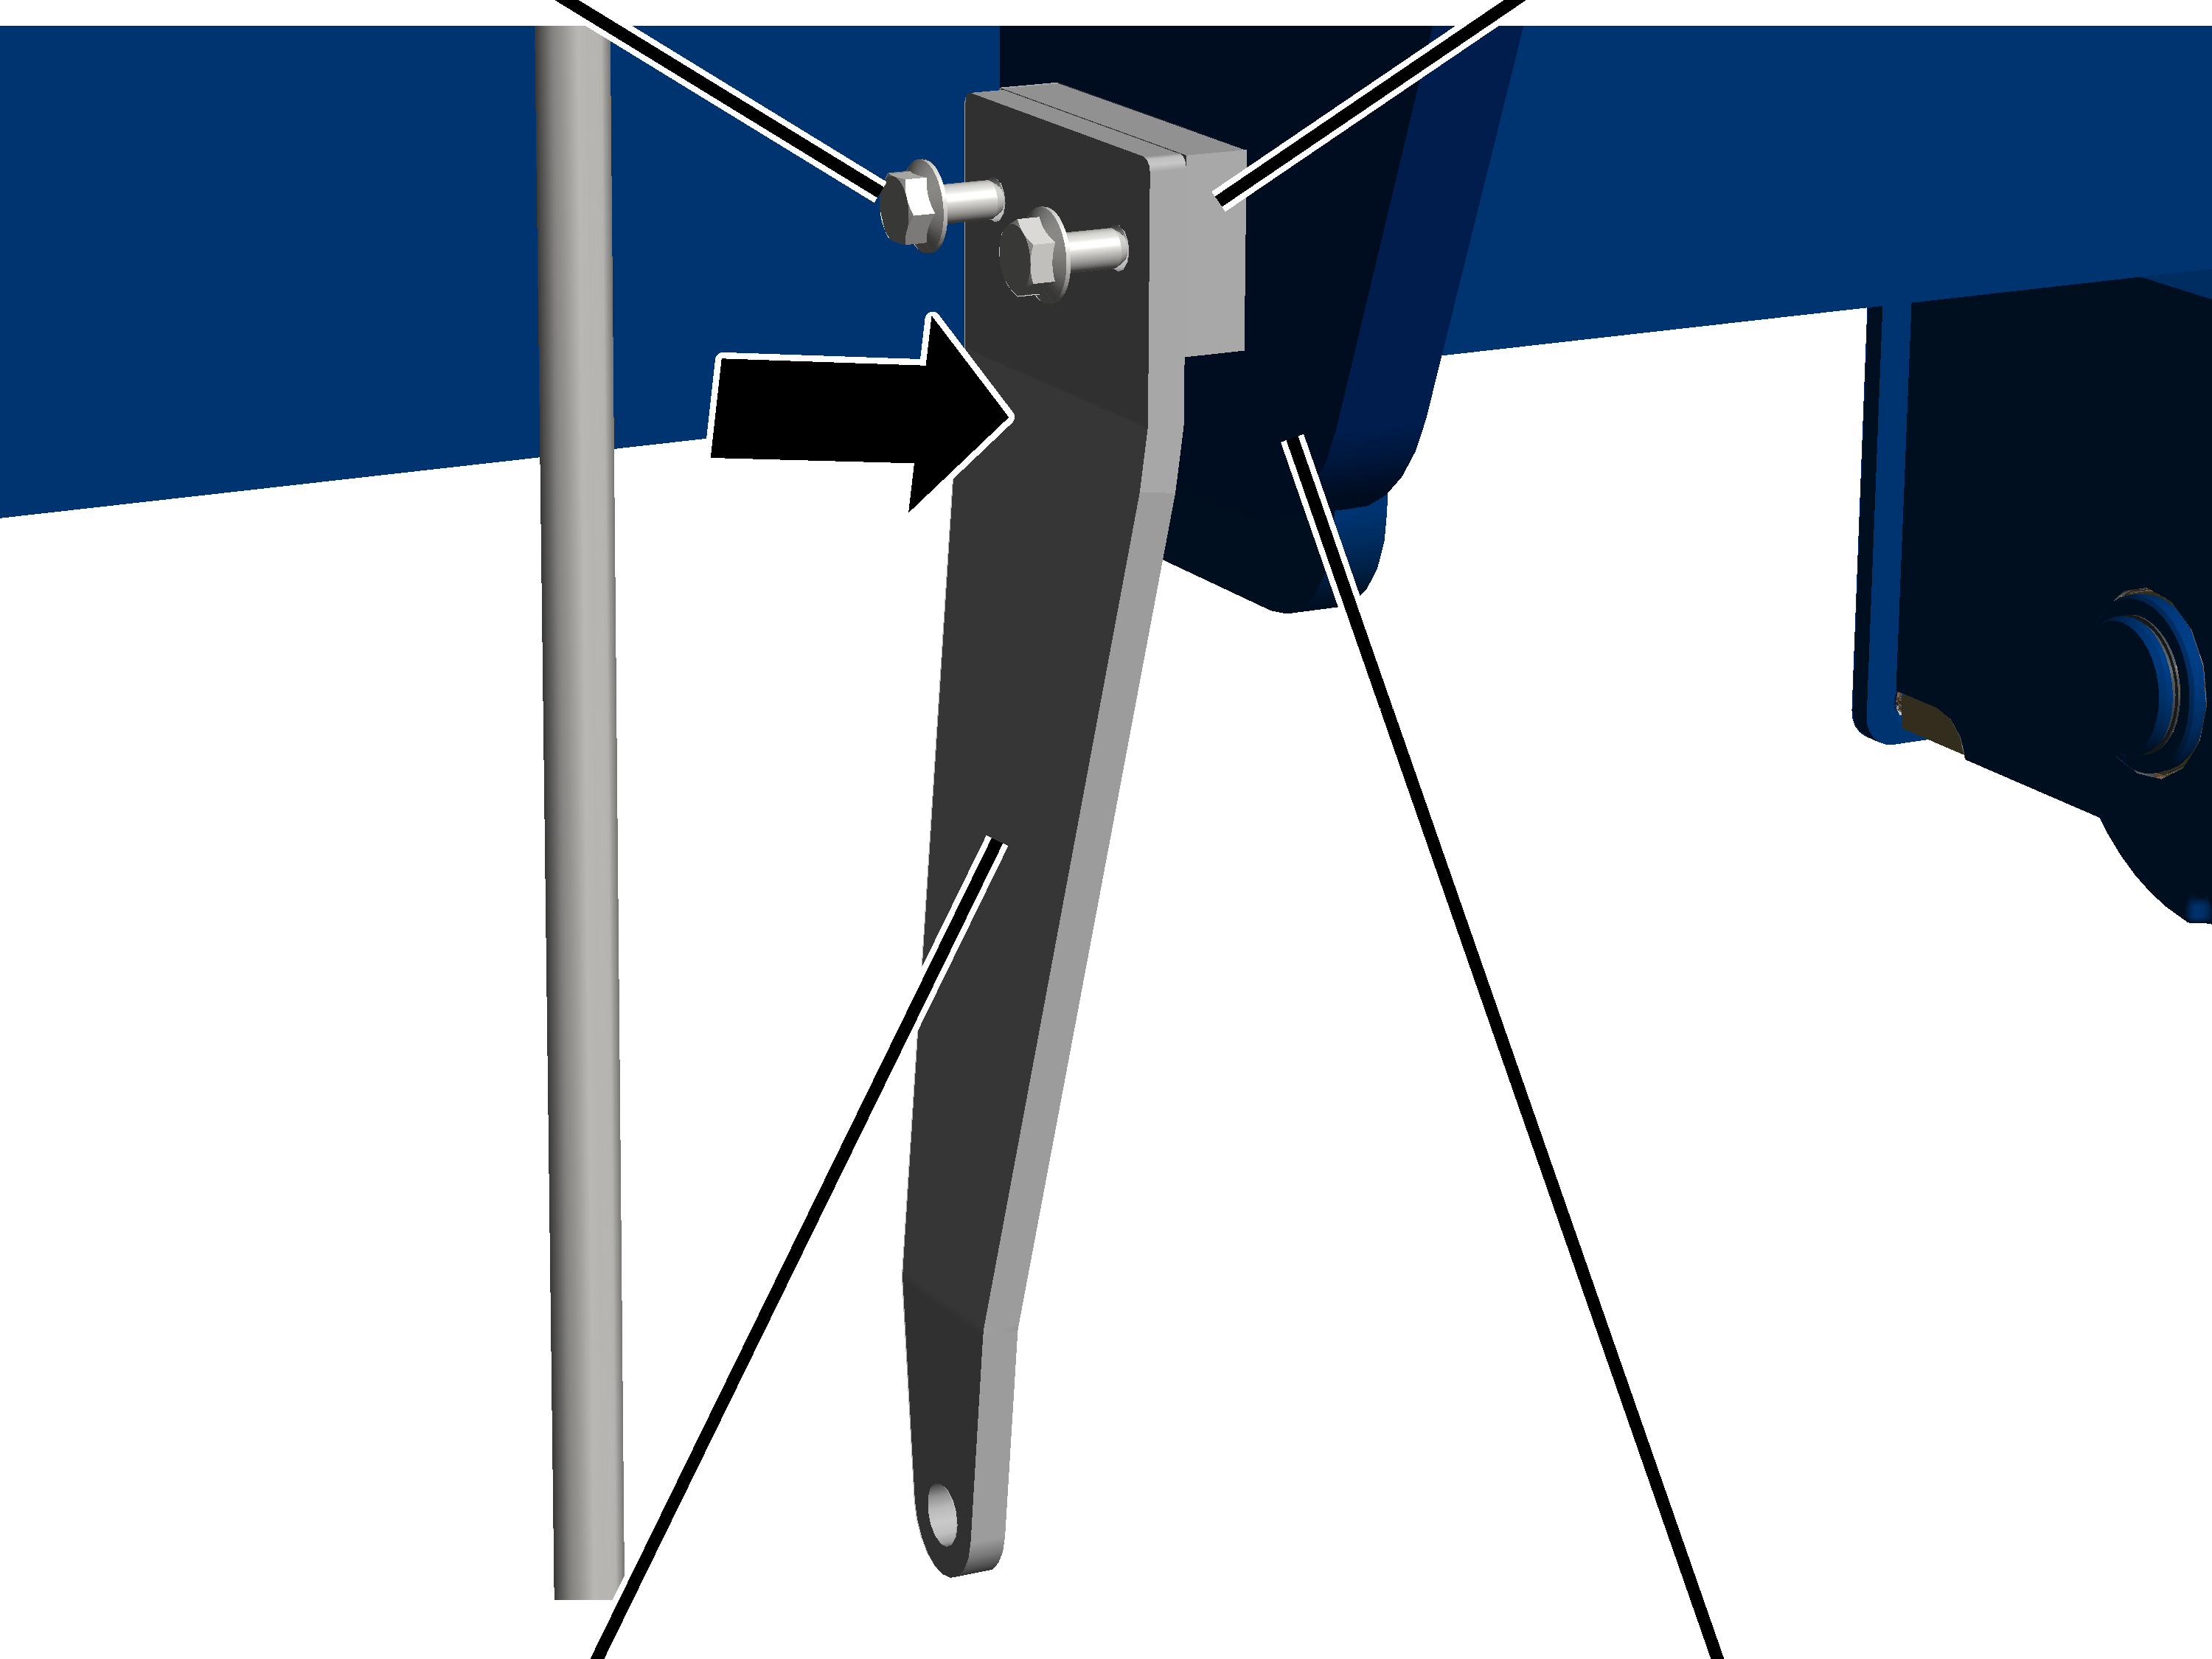
- Atornillar el soporte con tornillos nervados M6x12 (2x) a la placa para soldar por el lado interior de la pieza lateral. 19 Nm.
Tornillo hexagonal M6x25Soporte
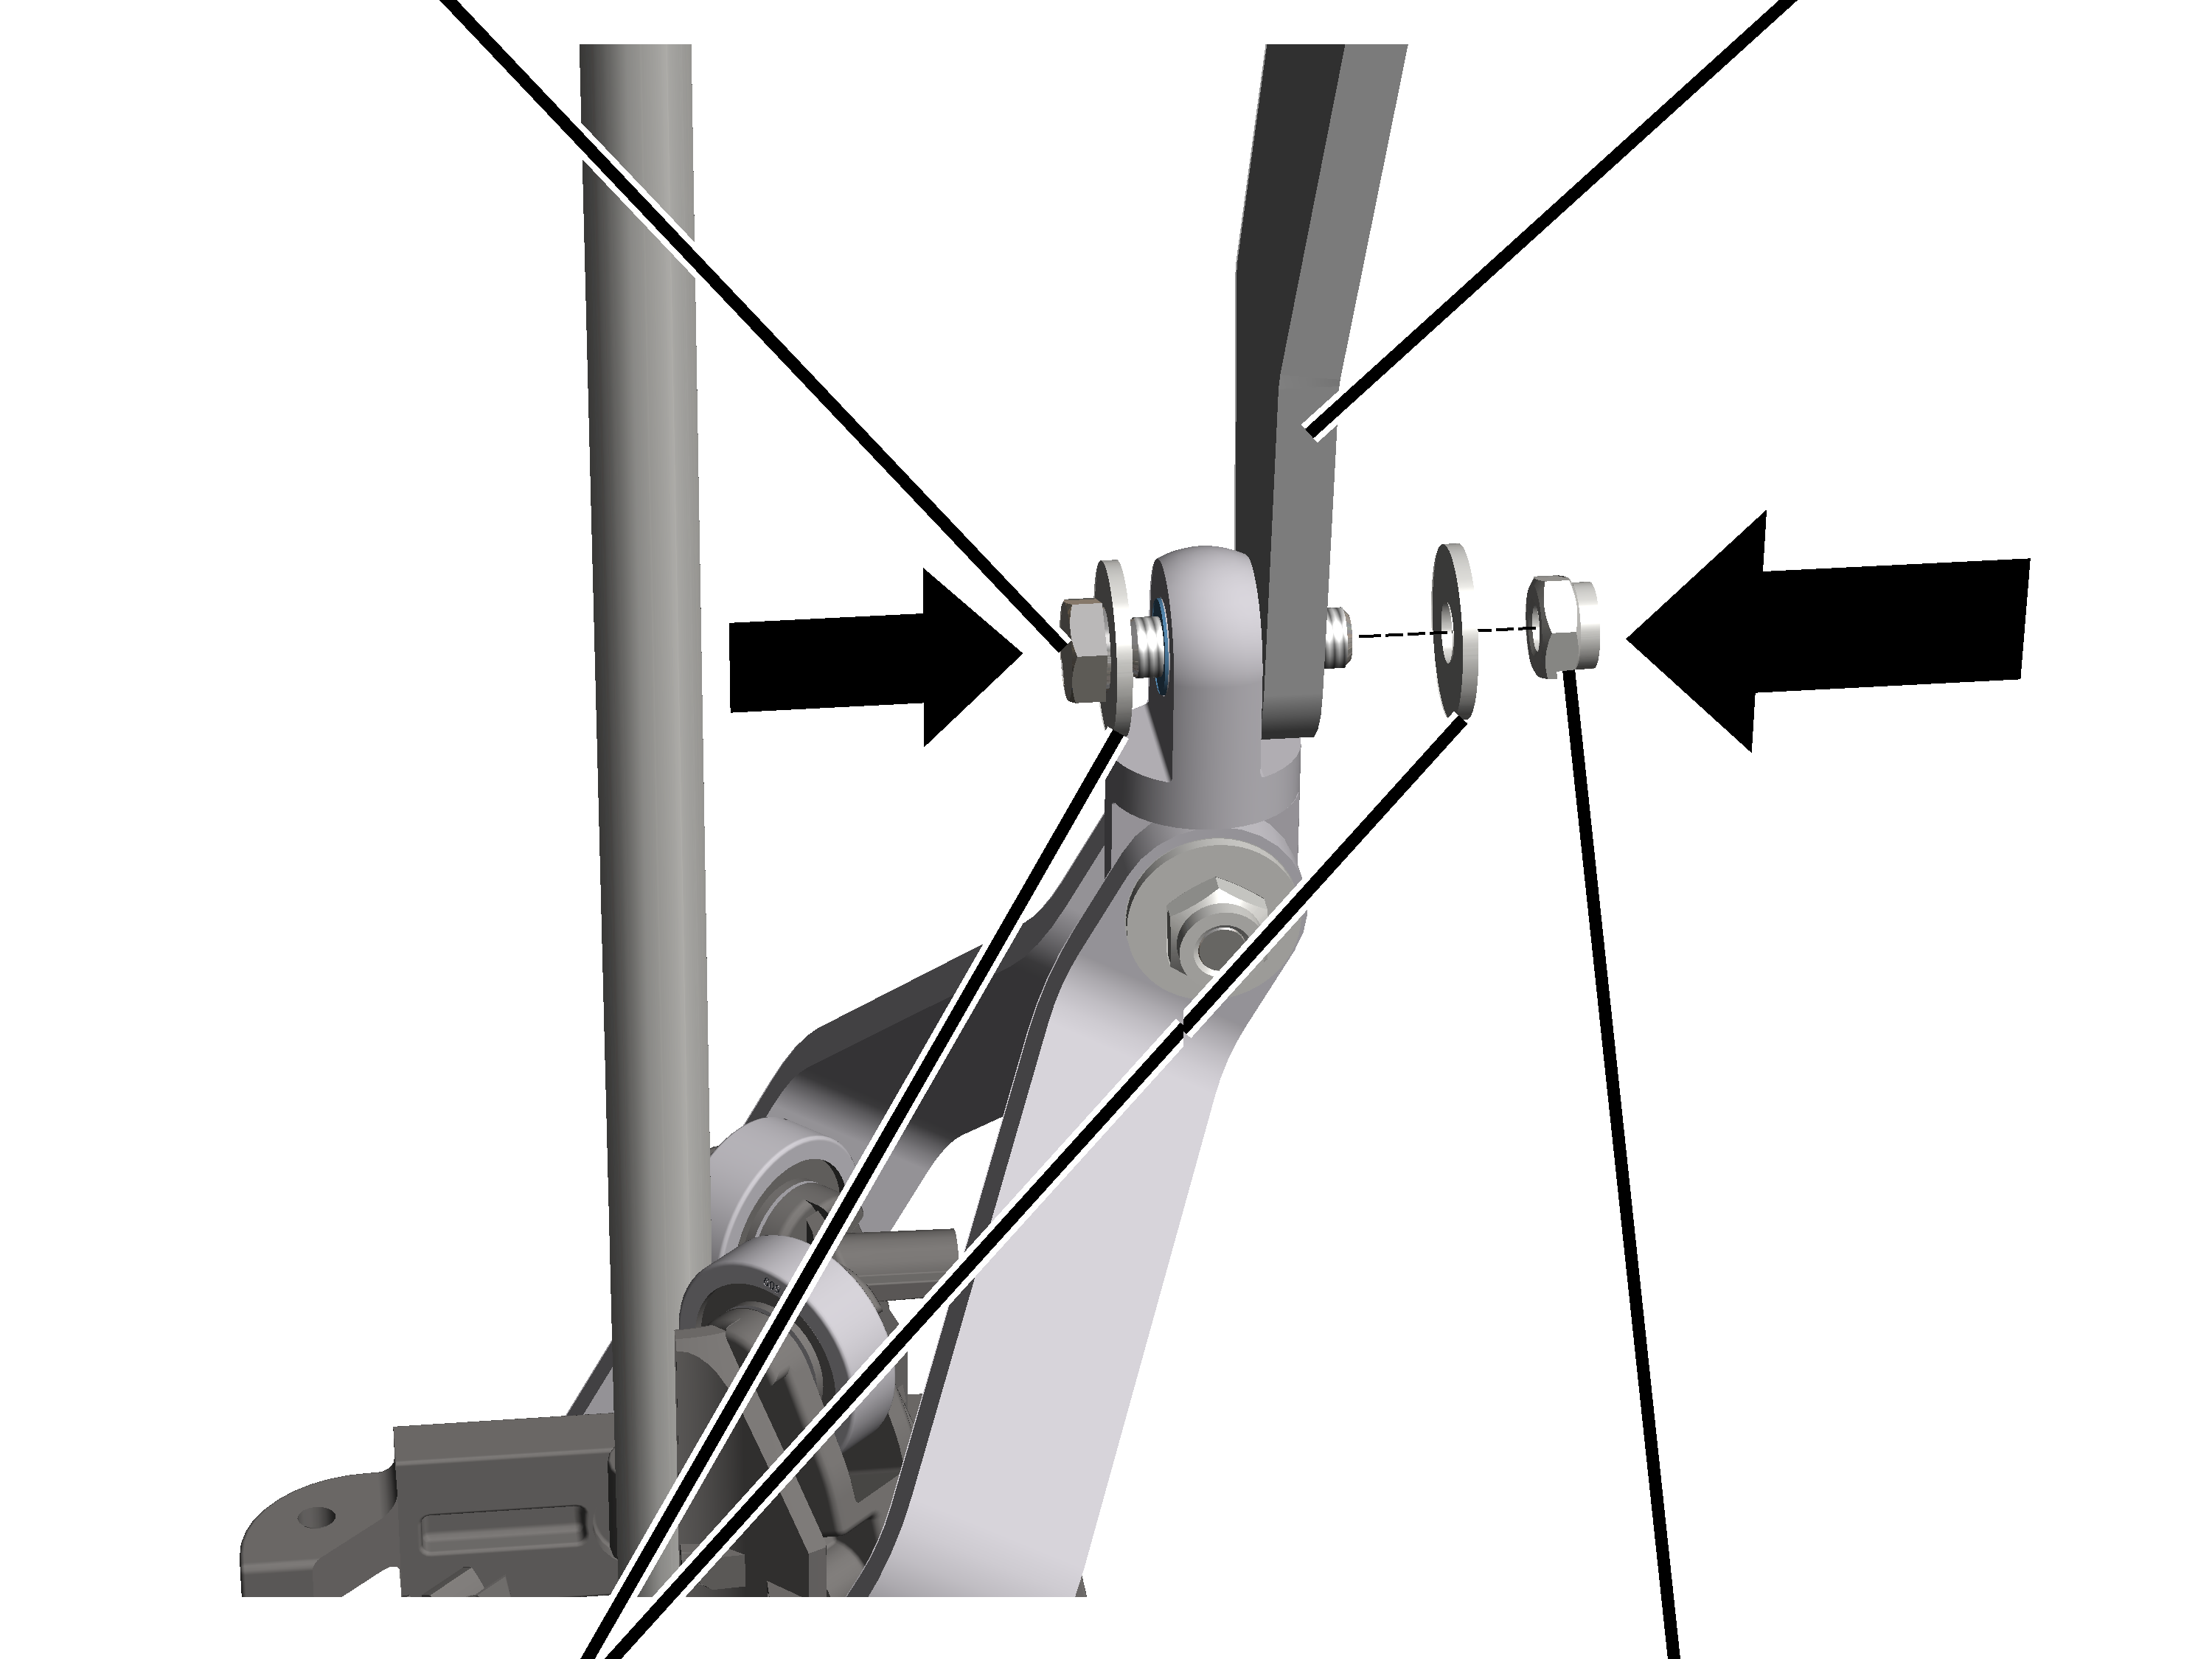
- Pasar el tornillo hexagonal M6x25 con arandela por la suspensión cruzada en el brazo soporte y por el soporte en sí.
- Insertar la tuerca M6 con arandela sobre el tornillo hexagonal M6x25 y apretar. 10 Nm.
Mitad de abrazadera con brazo soporte
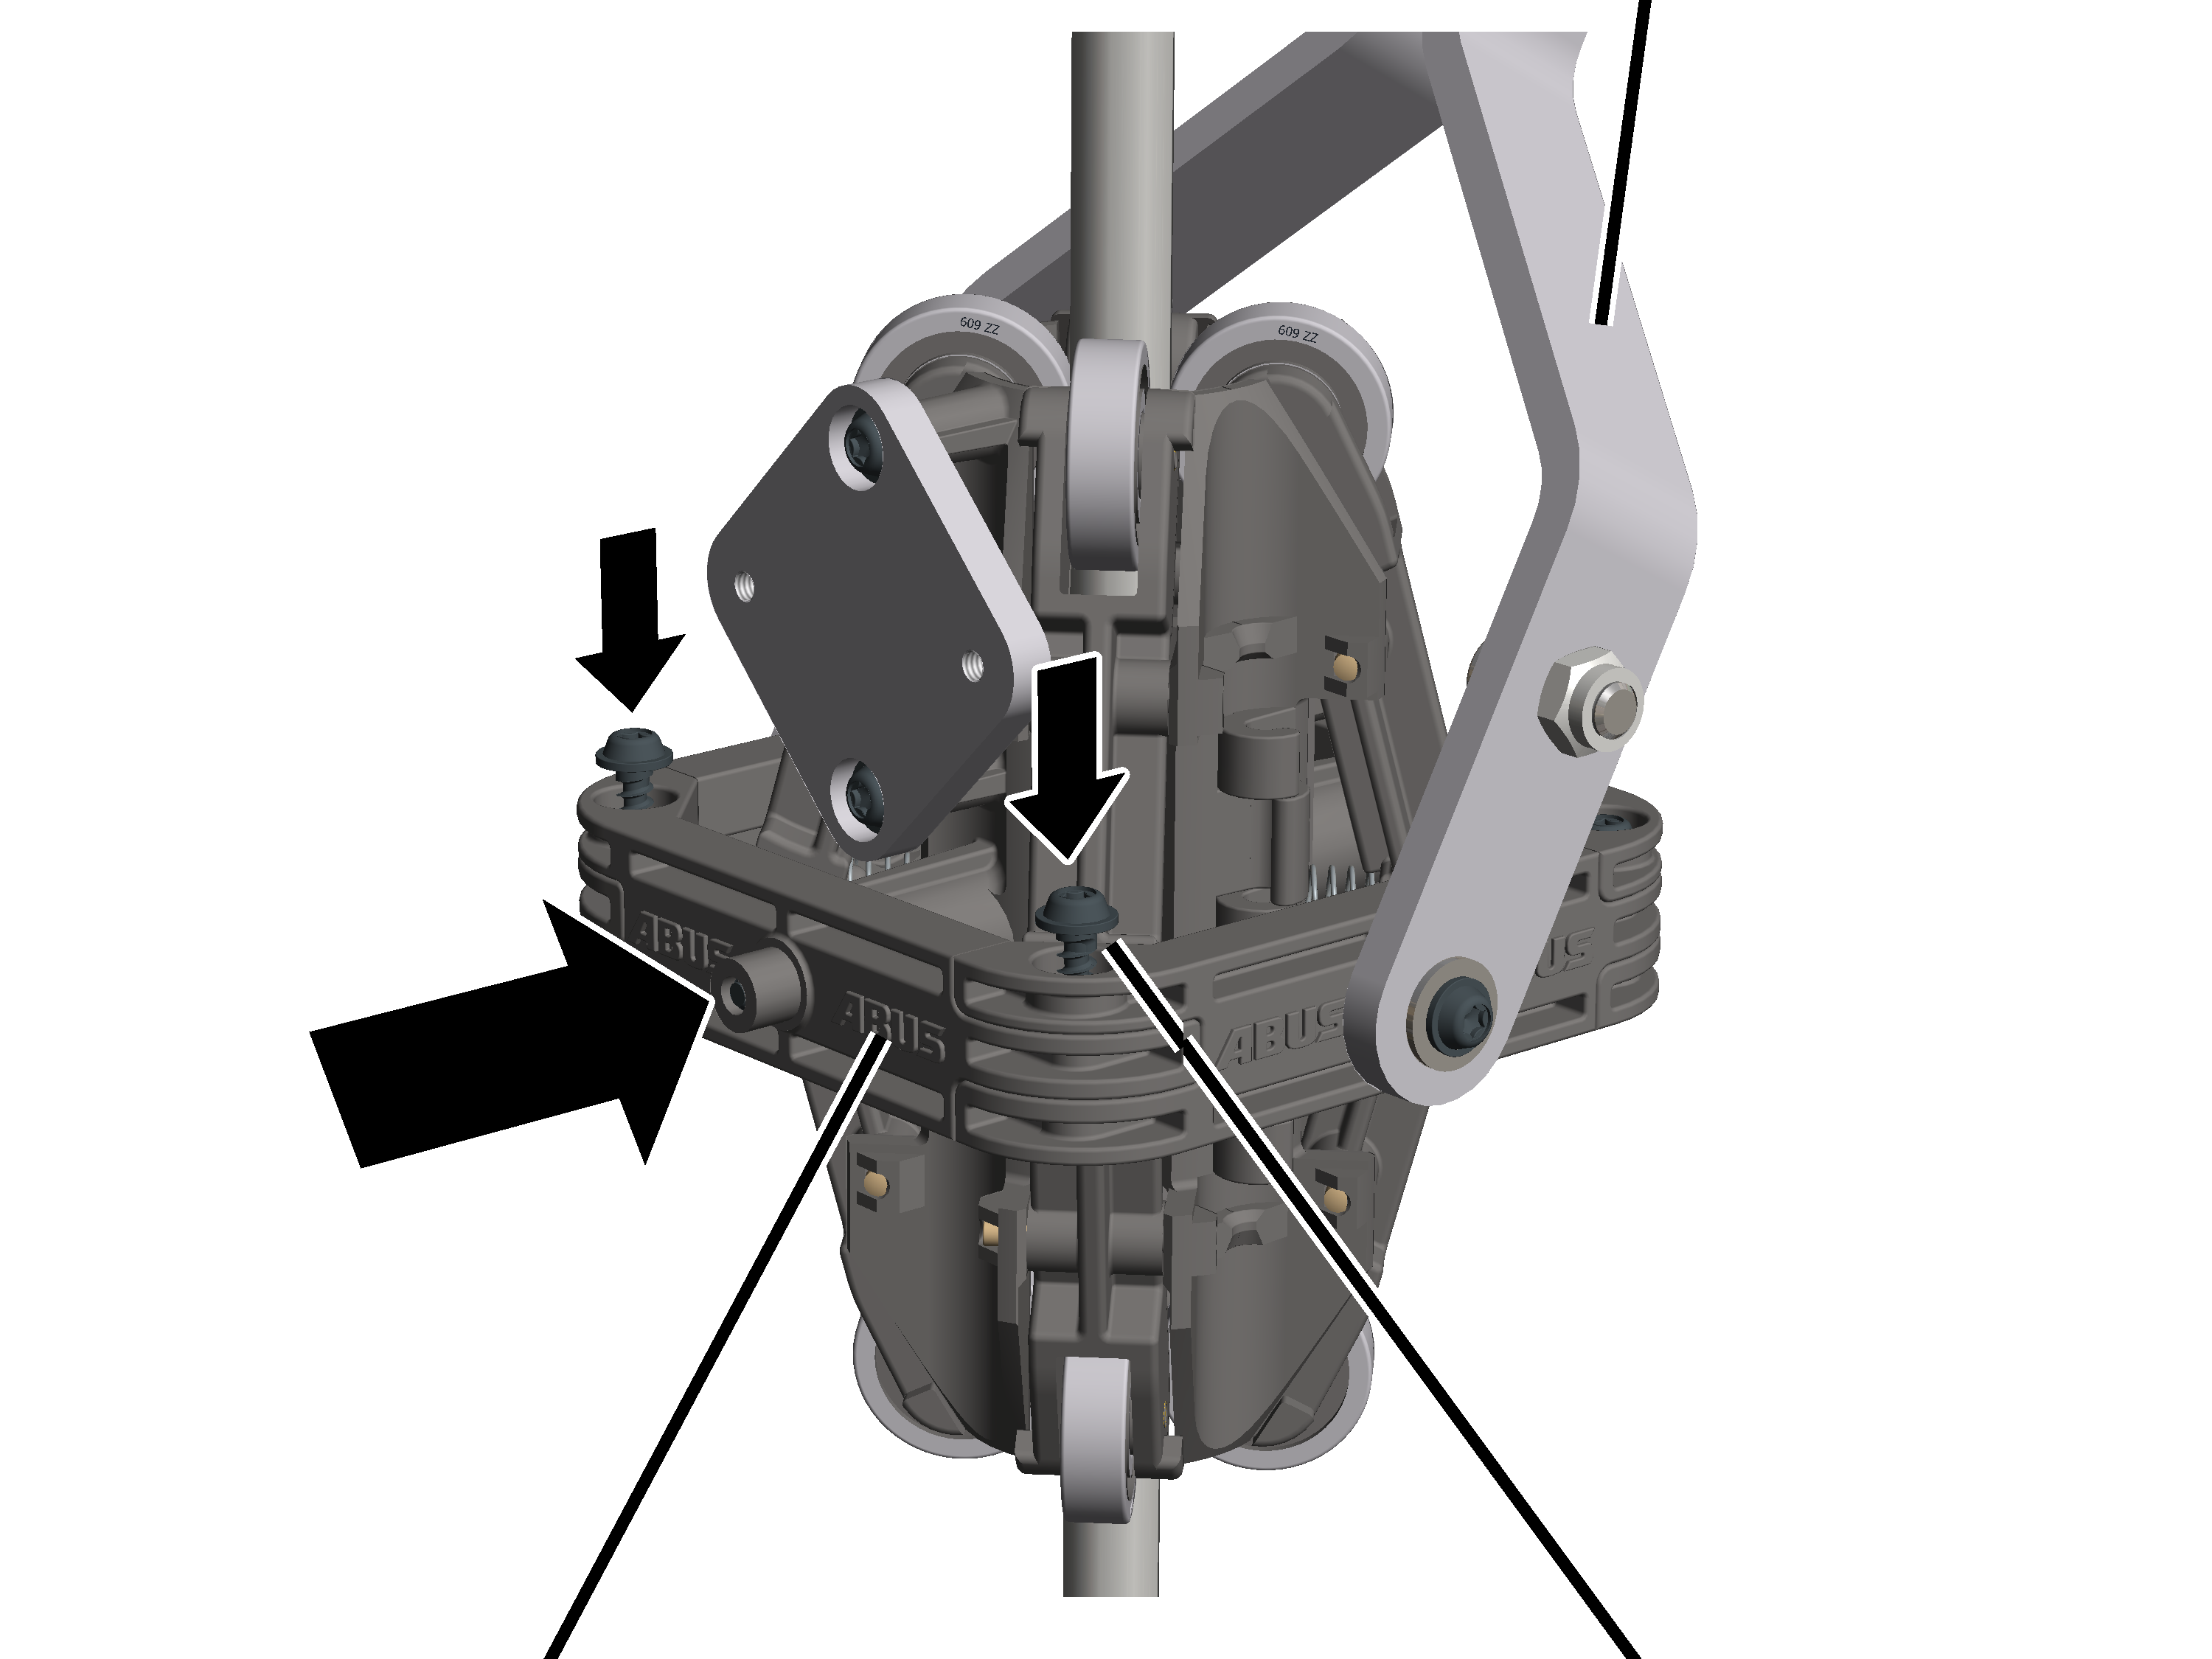
- Atornillar con tornillos alomados K4x17 (2x) la mitad suelta del soporte a la mitad montada con el brazo soporte. 1 Nm.
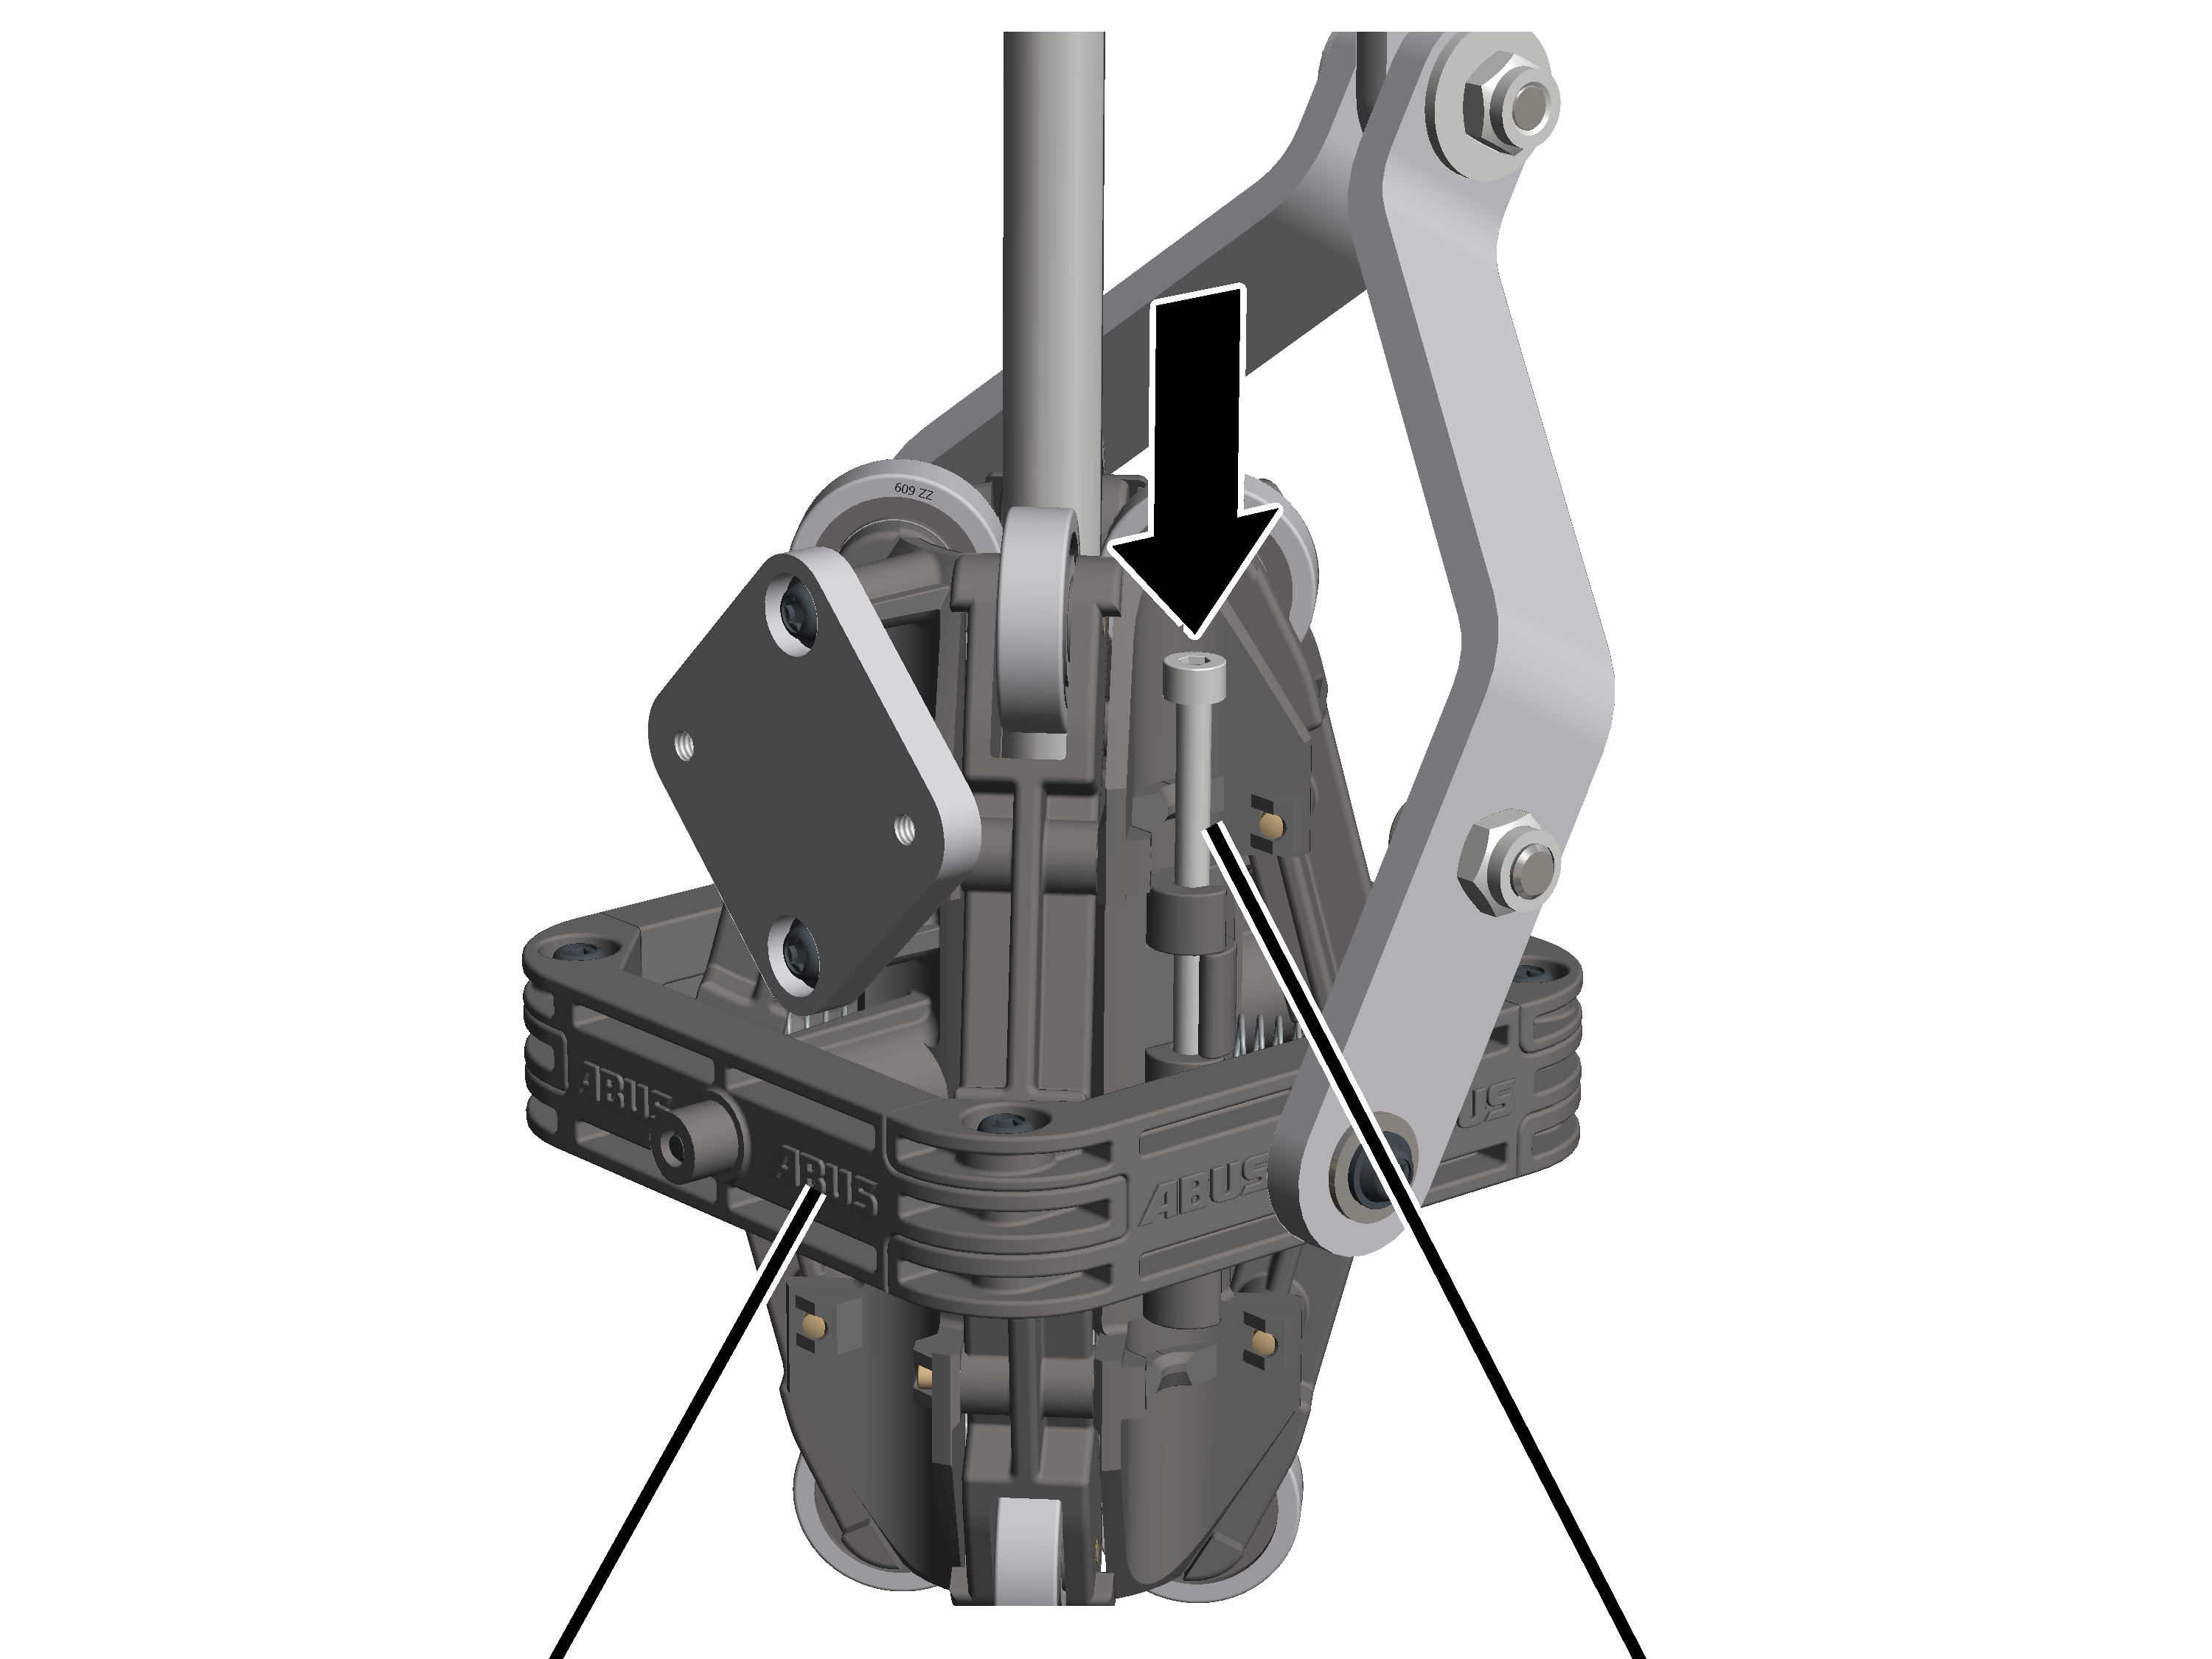
- Insertar los pasadores cilíndricos (2x) hasta el tope en las mitades de abrazadera por encima de la fijación.
Medidor de inclinaciónPlaca
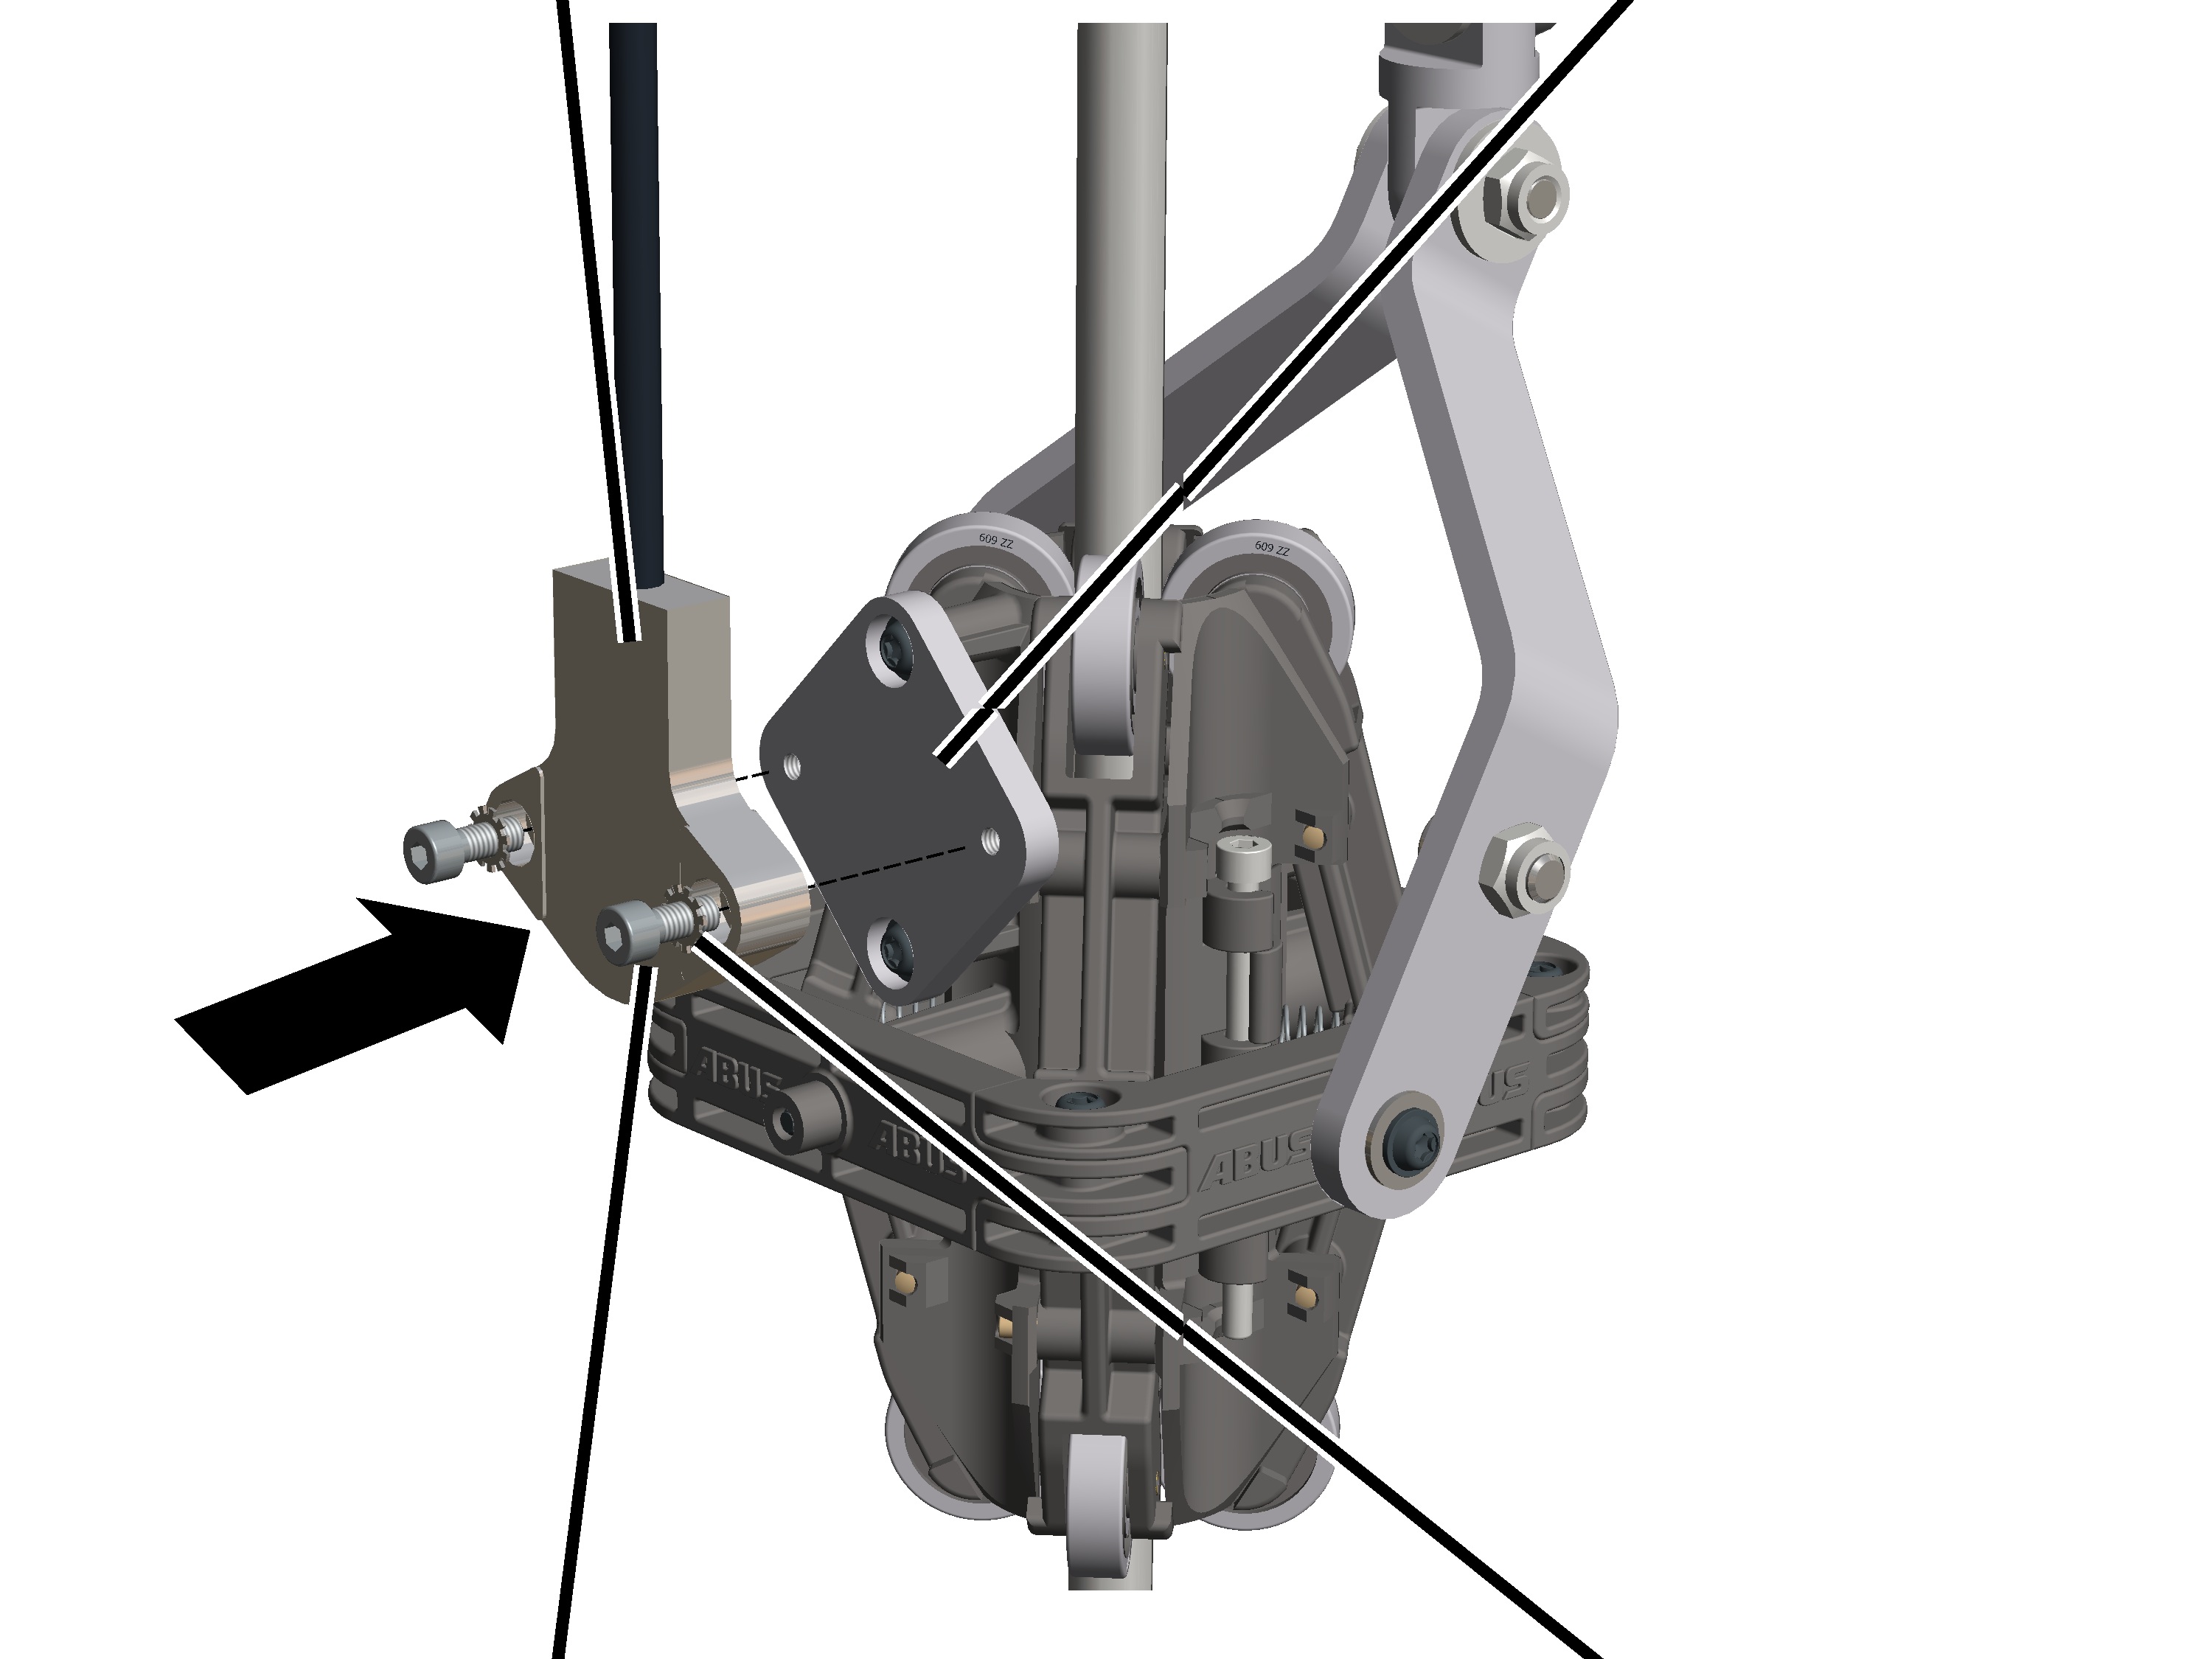
- Fijar el medidor de inclinación con tornillos Allen M4x12 (2x) y arandelas de seguridad (2x) a la placa de la abrazadera soporte del inclinómetro. 3 Nm.
Solo en polipasto de cable D con disposición 4/2 u 8/2 y en GM 7000
En polipasto de cable tipo D GM 7000 con disposición 4/2 u 8/2, la placa para soldar va soldada desde fuera a la pieza lateral del soporte para el travesaño de la polea de inversión a la que se fija la abrazadera soporte del inclinómetro.
Tornillos nervados M6x12Placa para soldar
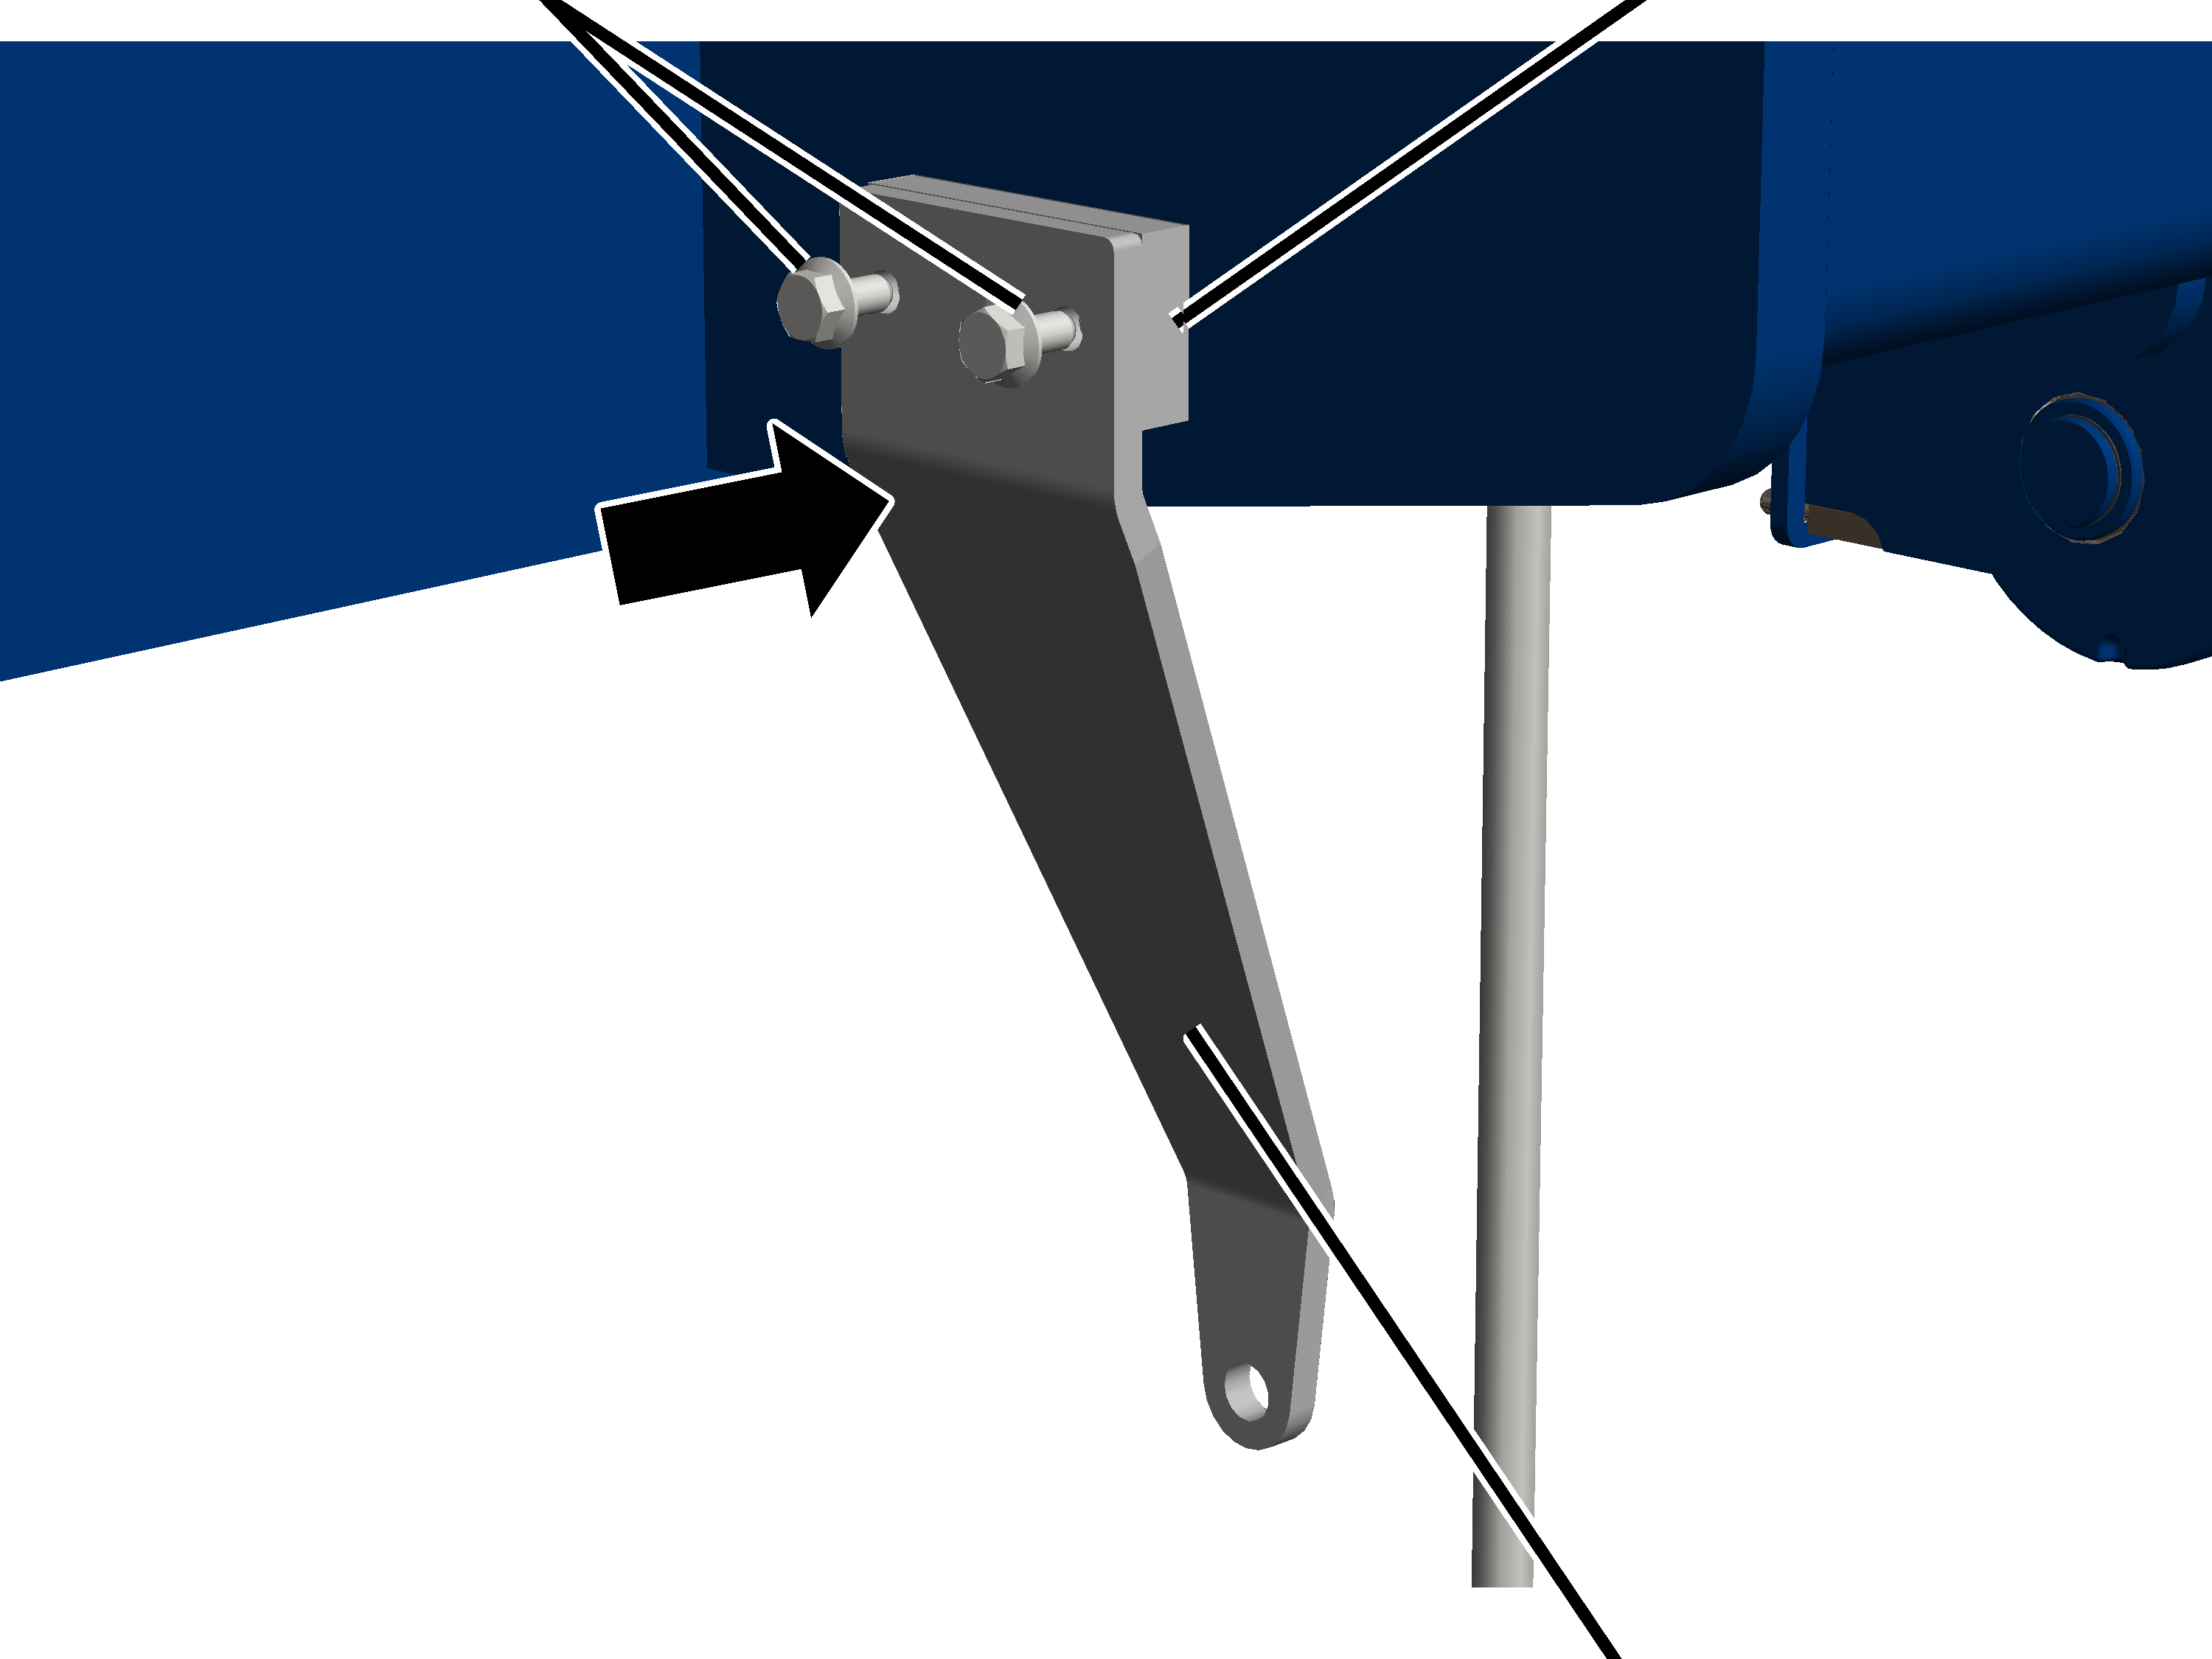
- Atornillar el soporte con tornillos nervados M6x12 (2x) a la placa para soldar por el lado exterior de la pieza lateral. 19 Nm.
Tornillo hexagonal M6x25Soporte
- Pasar el tornillo hexagonal M6x25 con arandela por la suspensión cruzada en el brazo soporte y por el soporte en sí.
- Insertar la tuerca M6 con arandela sobre el tornillo hexagonal M6x25 y apretar. 10 Nm.
Mitad de abrazadera con brazo soporte
- Atornillar con tornillos alomados K4x17 (2x) la mitad del soporte a la mitad de abrazadera con brazo soporte. 1 Nm.
- Insertar los pasadores cilíndricos (2x) hasta el tope en las mitades de abrazadera por encima de la fijación.
Medidor de inclinaciónPlaca
- Fijar el medidor de inclinación con tornillos Allen M4x12 (2x) y arandelas de seguridad (2x) a la placa de la abrazadera soporte del inclinómetro. 10 Nm.
Sólo con polipasto de cable Z
El polipasto de cable modelo Z cuenta en la parte inferior del bastidor del carro con una placa para soldar a la que se fija la abrazadera soporte del inclinómetro.
Placa para soldar
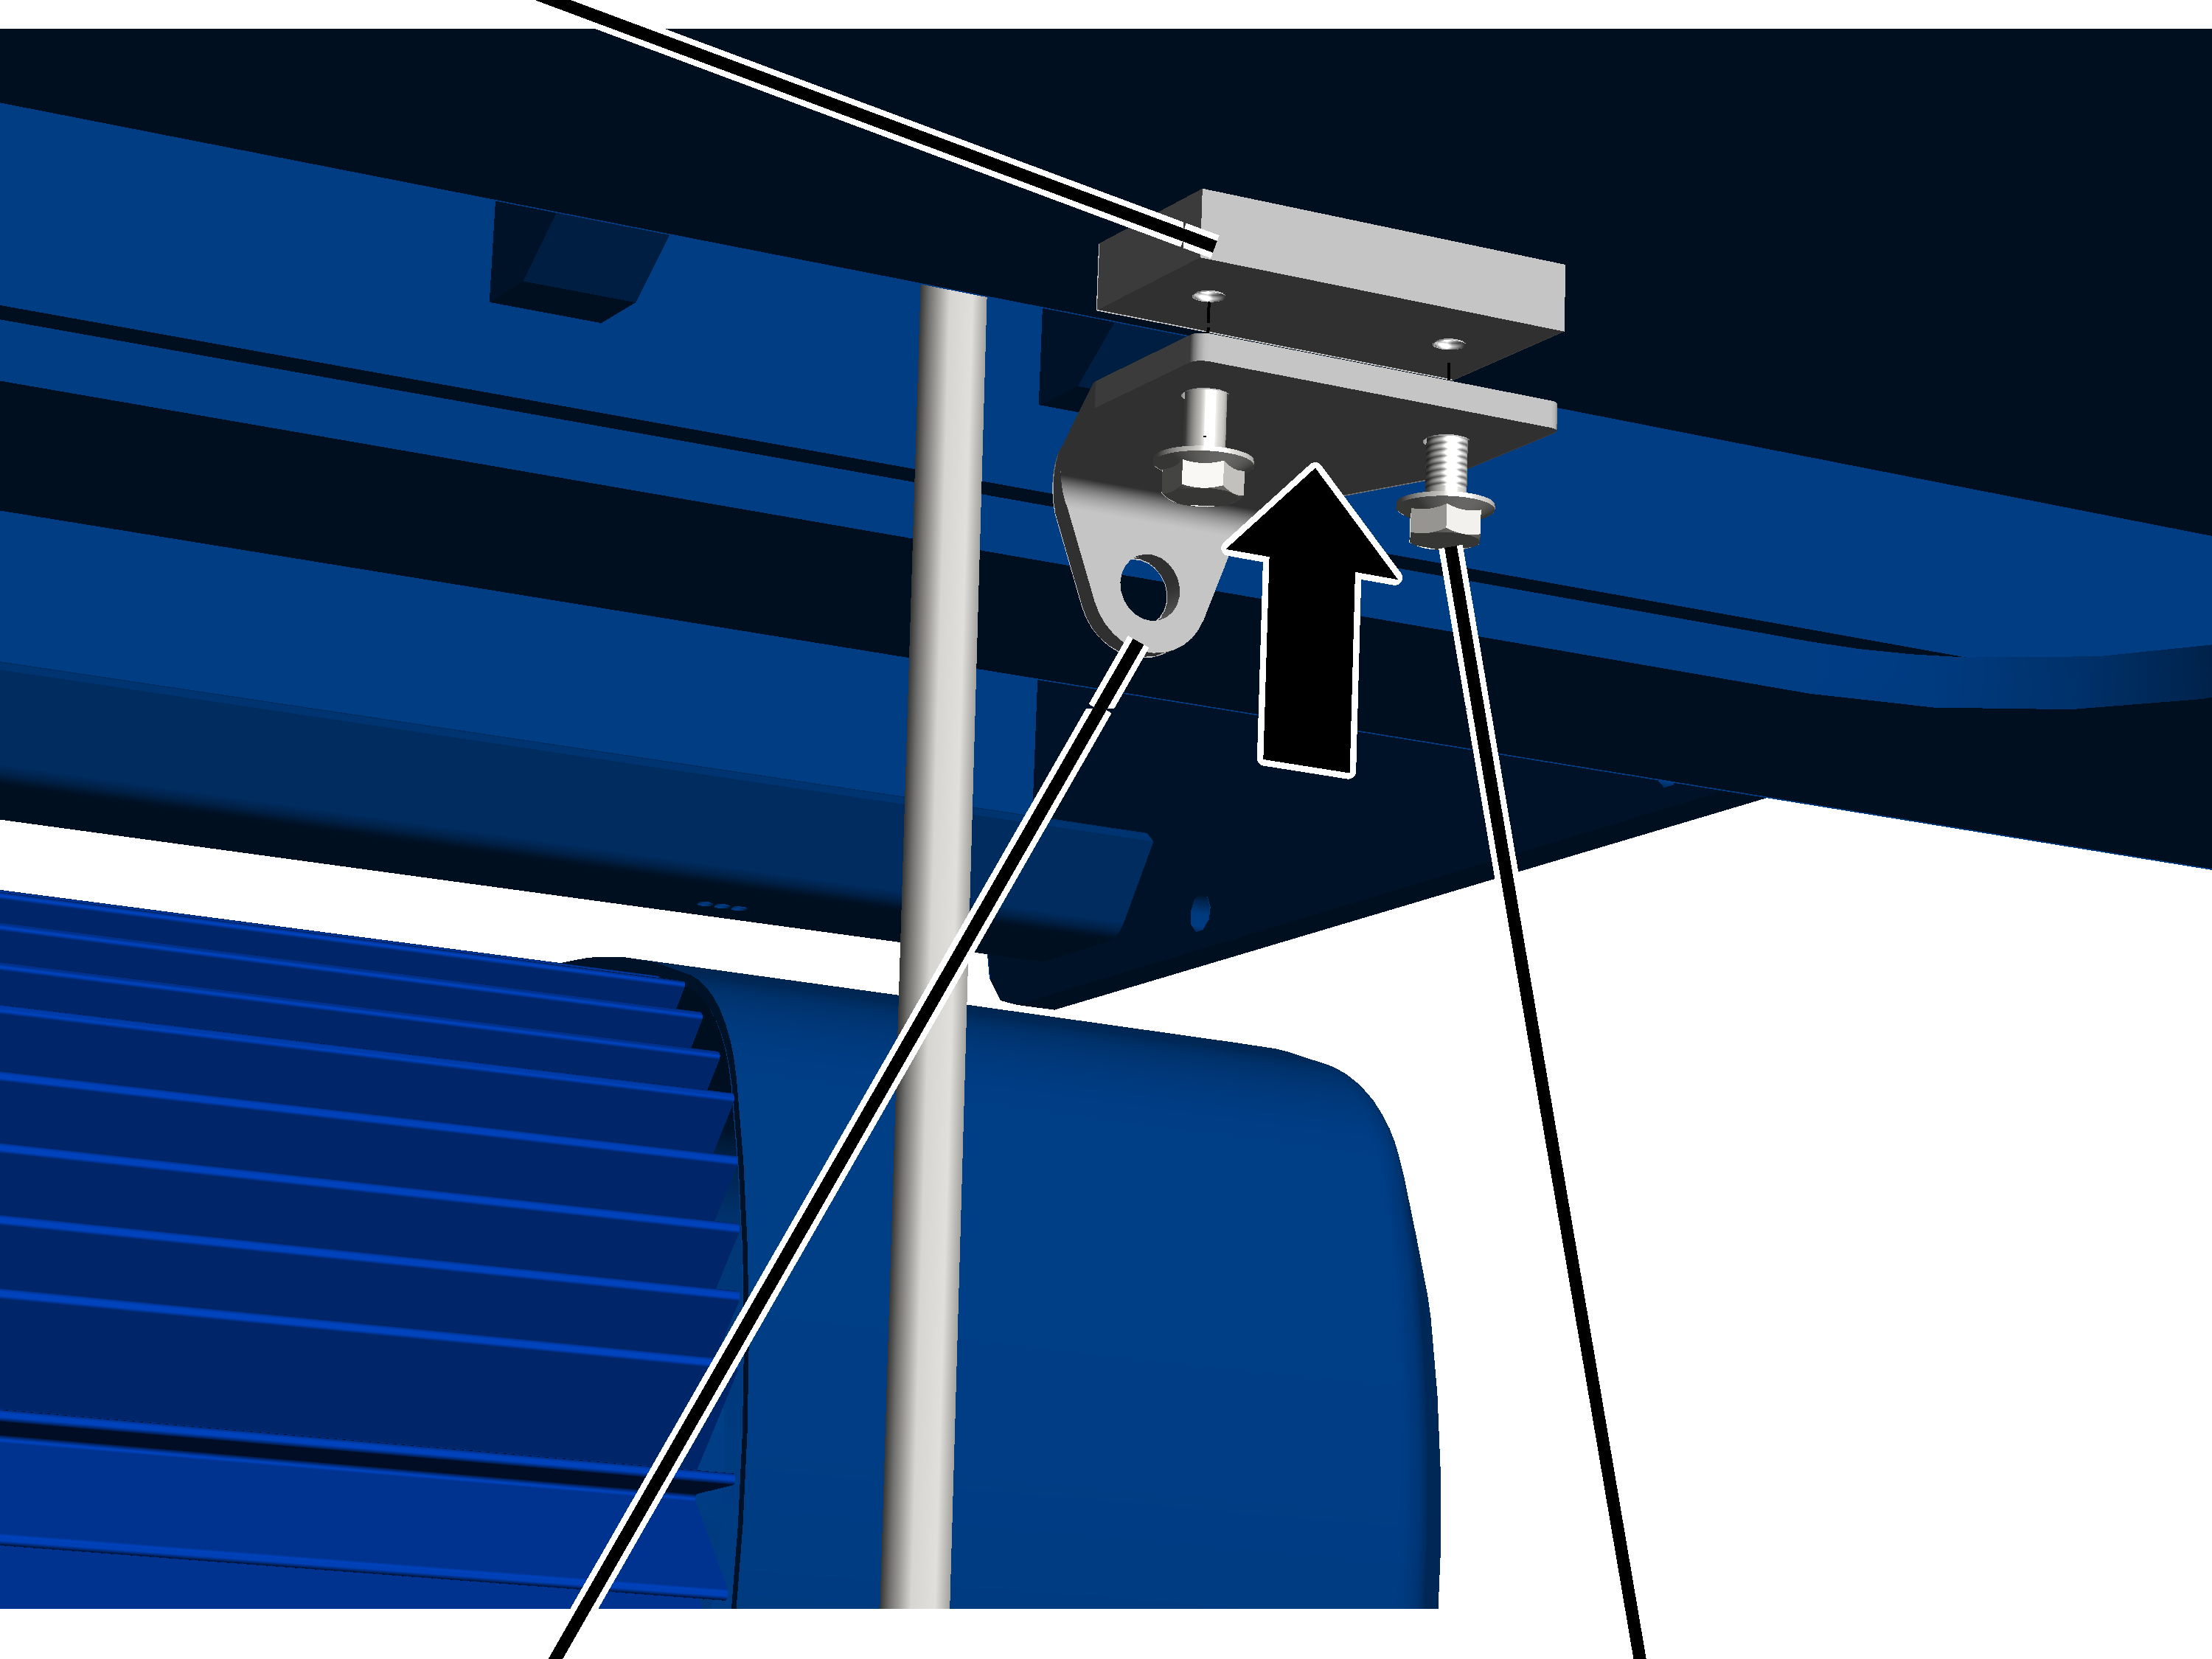
- Atornillar el soporte con tornillos nervados M6x12 (2x) a la placa para soldar. 19 Nm.
Tornillo hexagonal M6x25Arandela
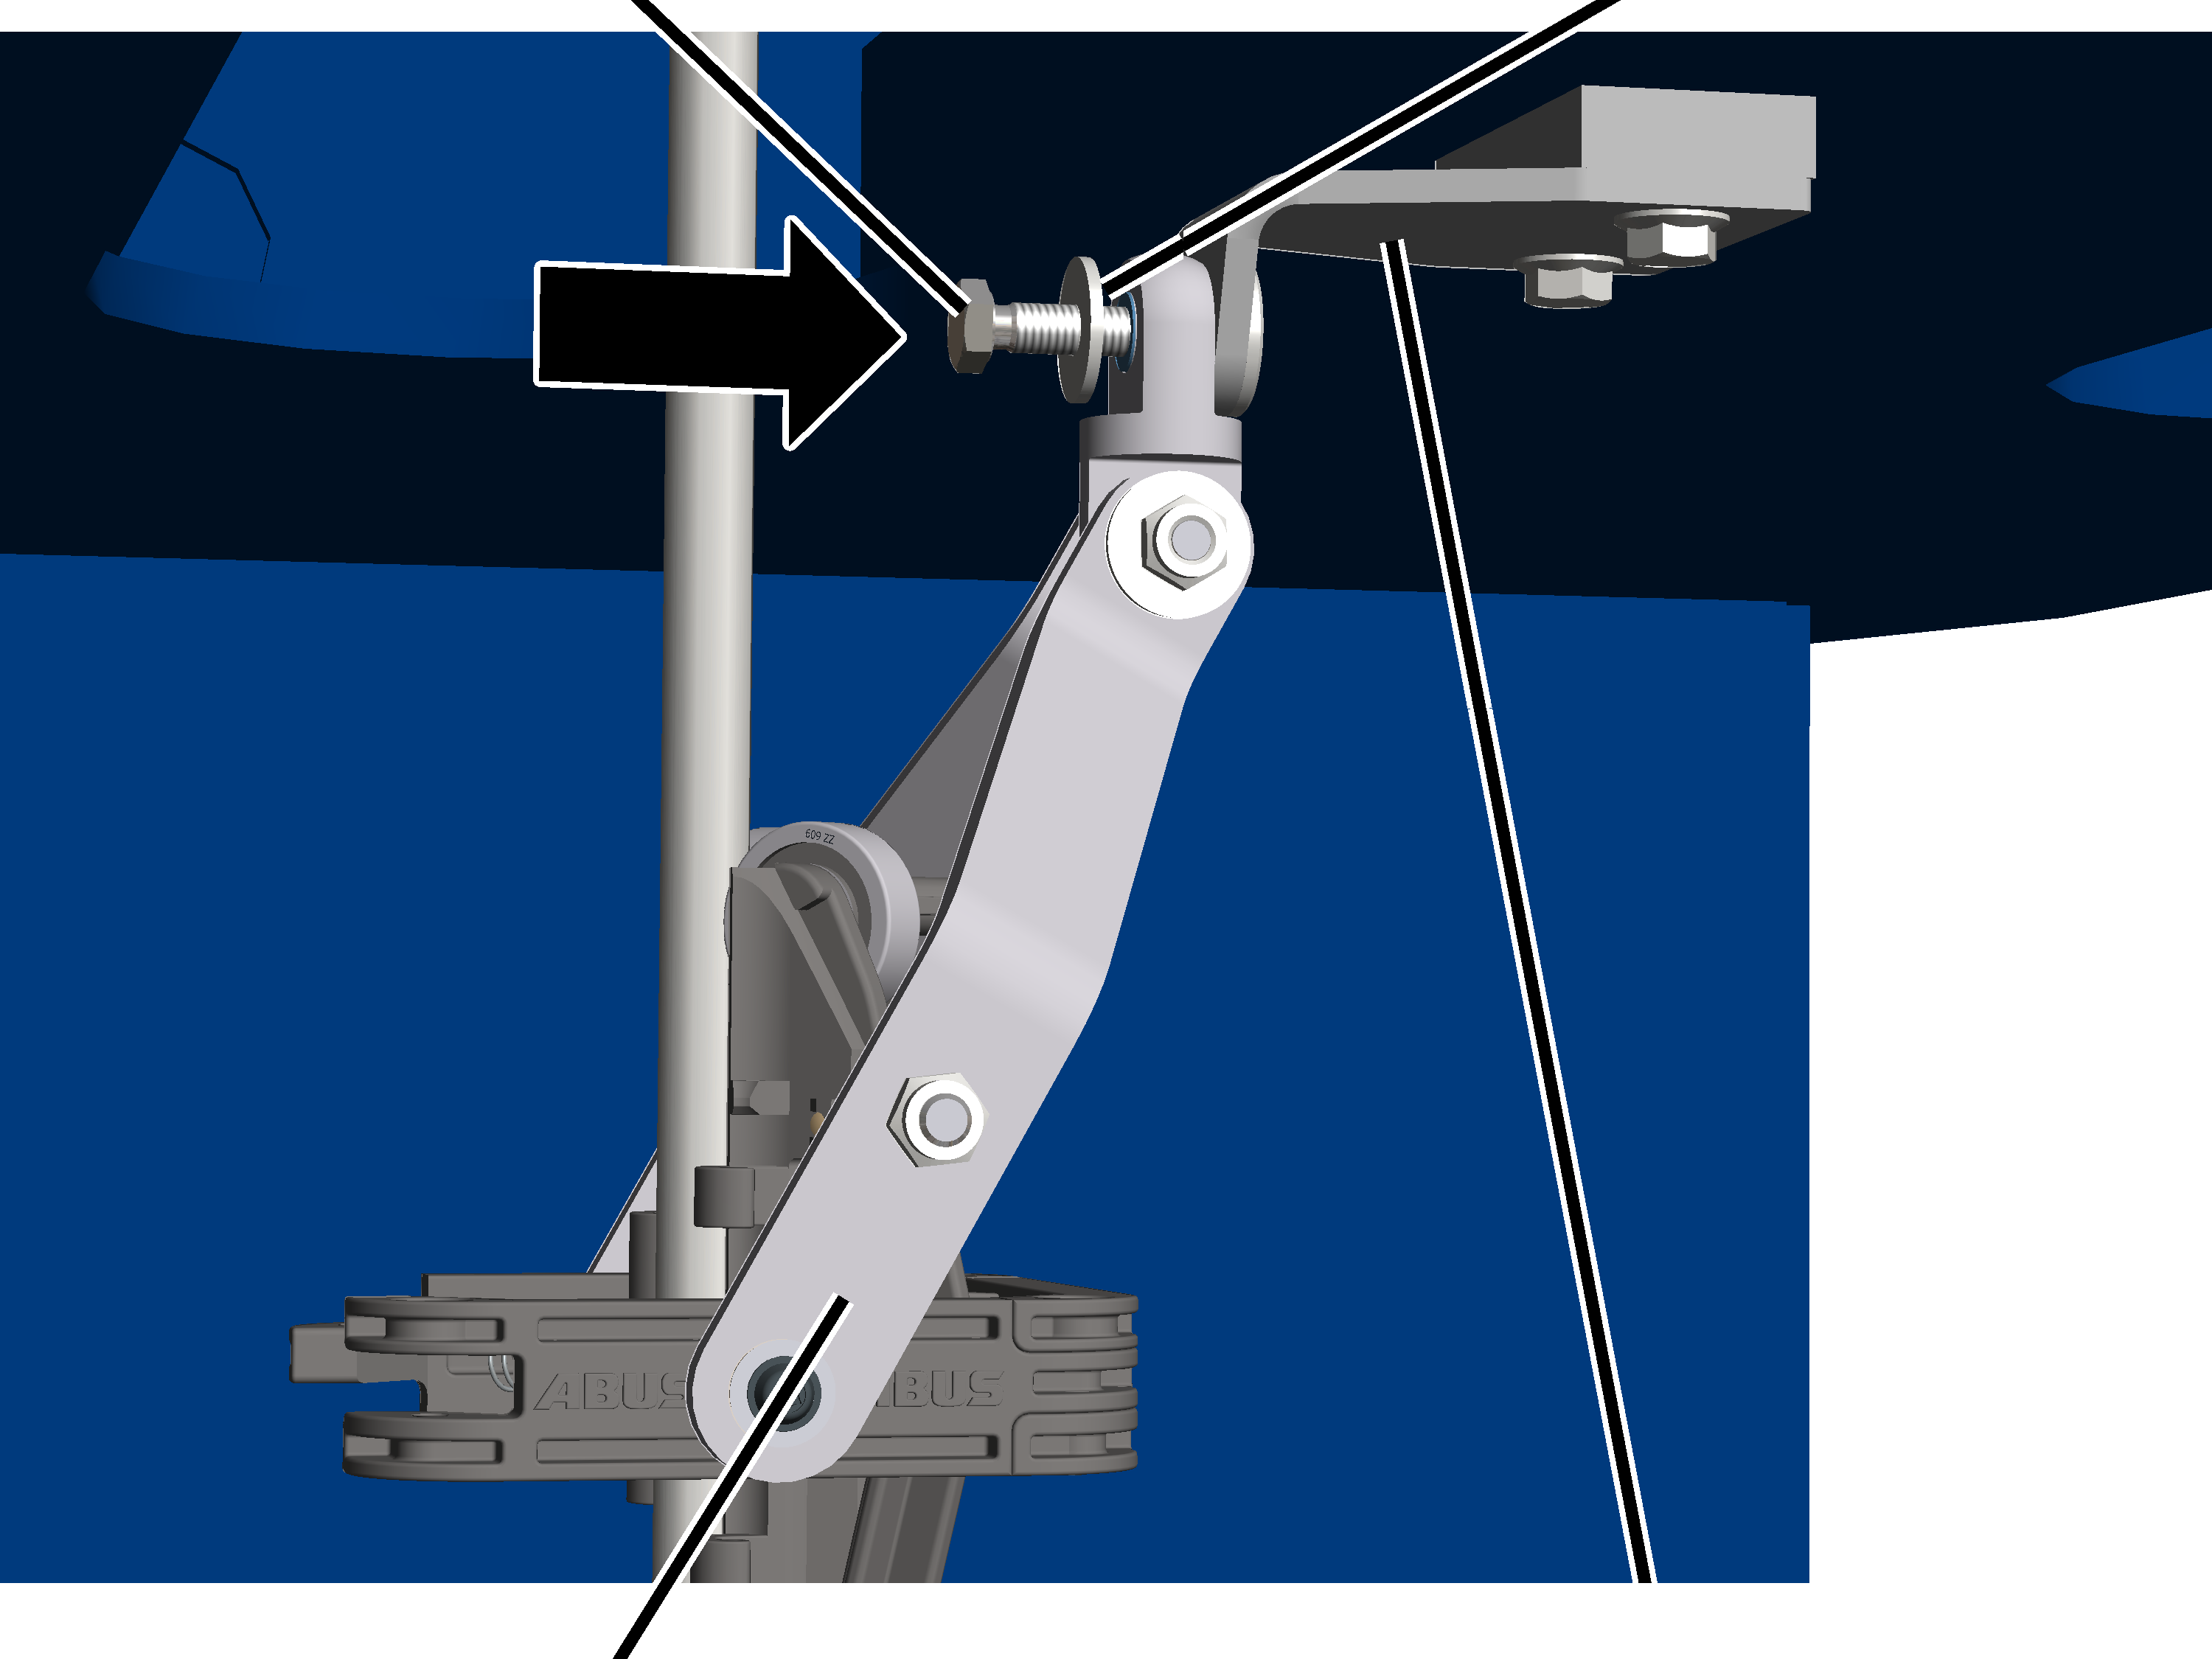
- Pasar el tornillo hexagonal M6x25 con arandela por la suspensión cruzada en el brazo soporte y por el soporte en sí.
Arandela
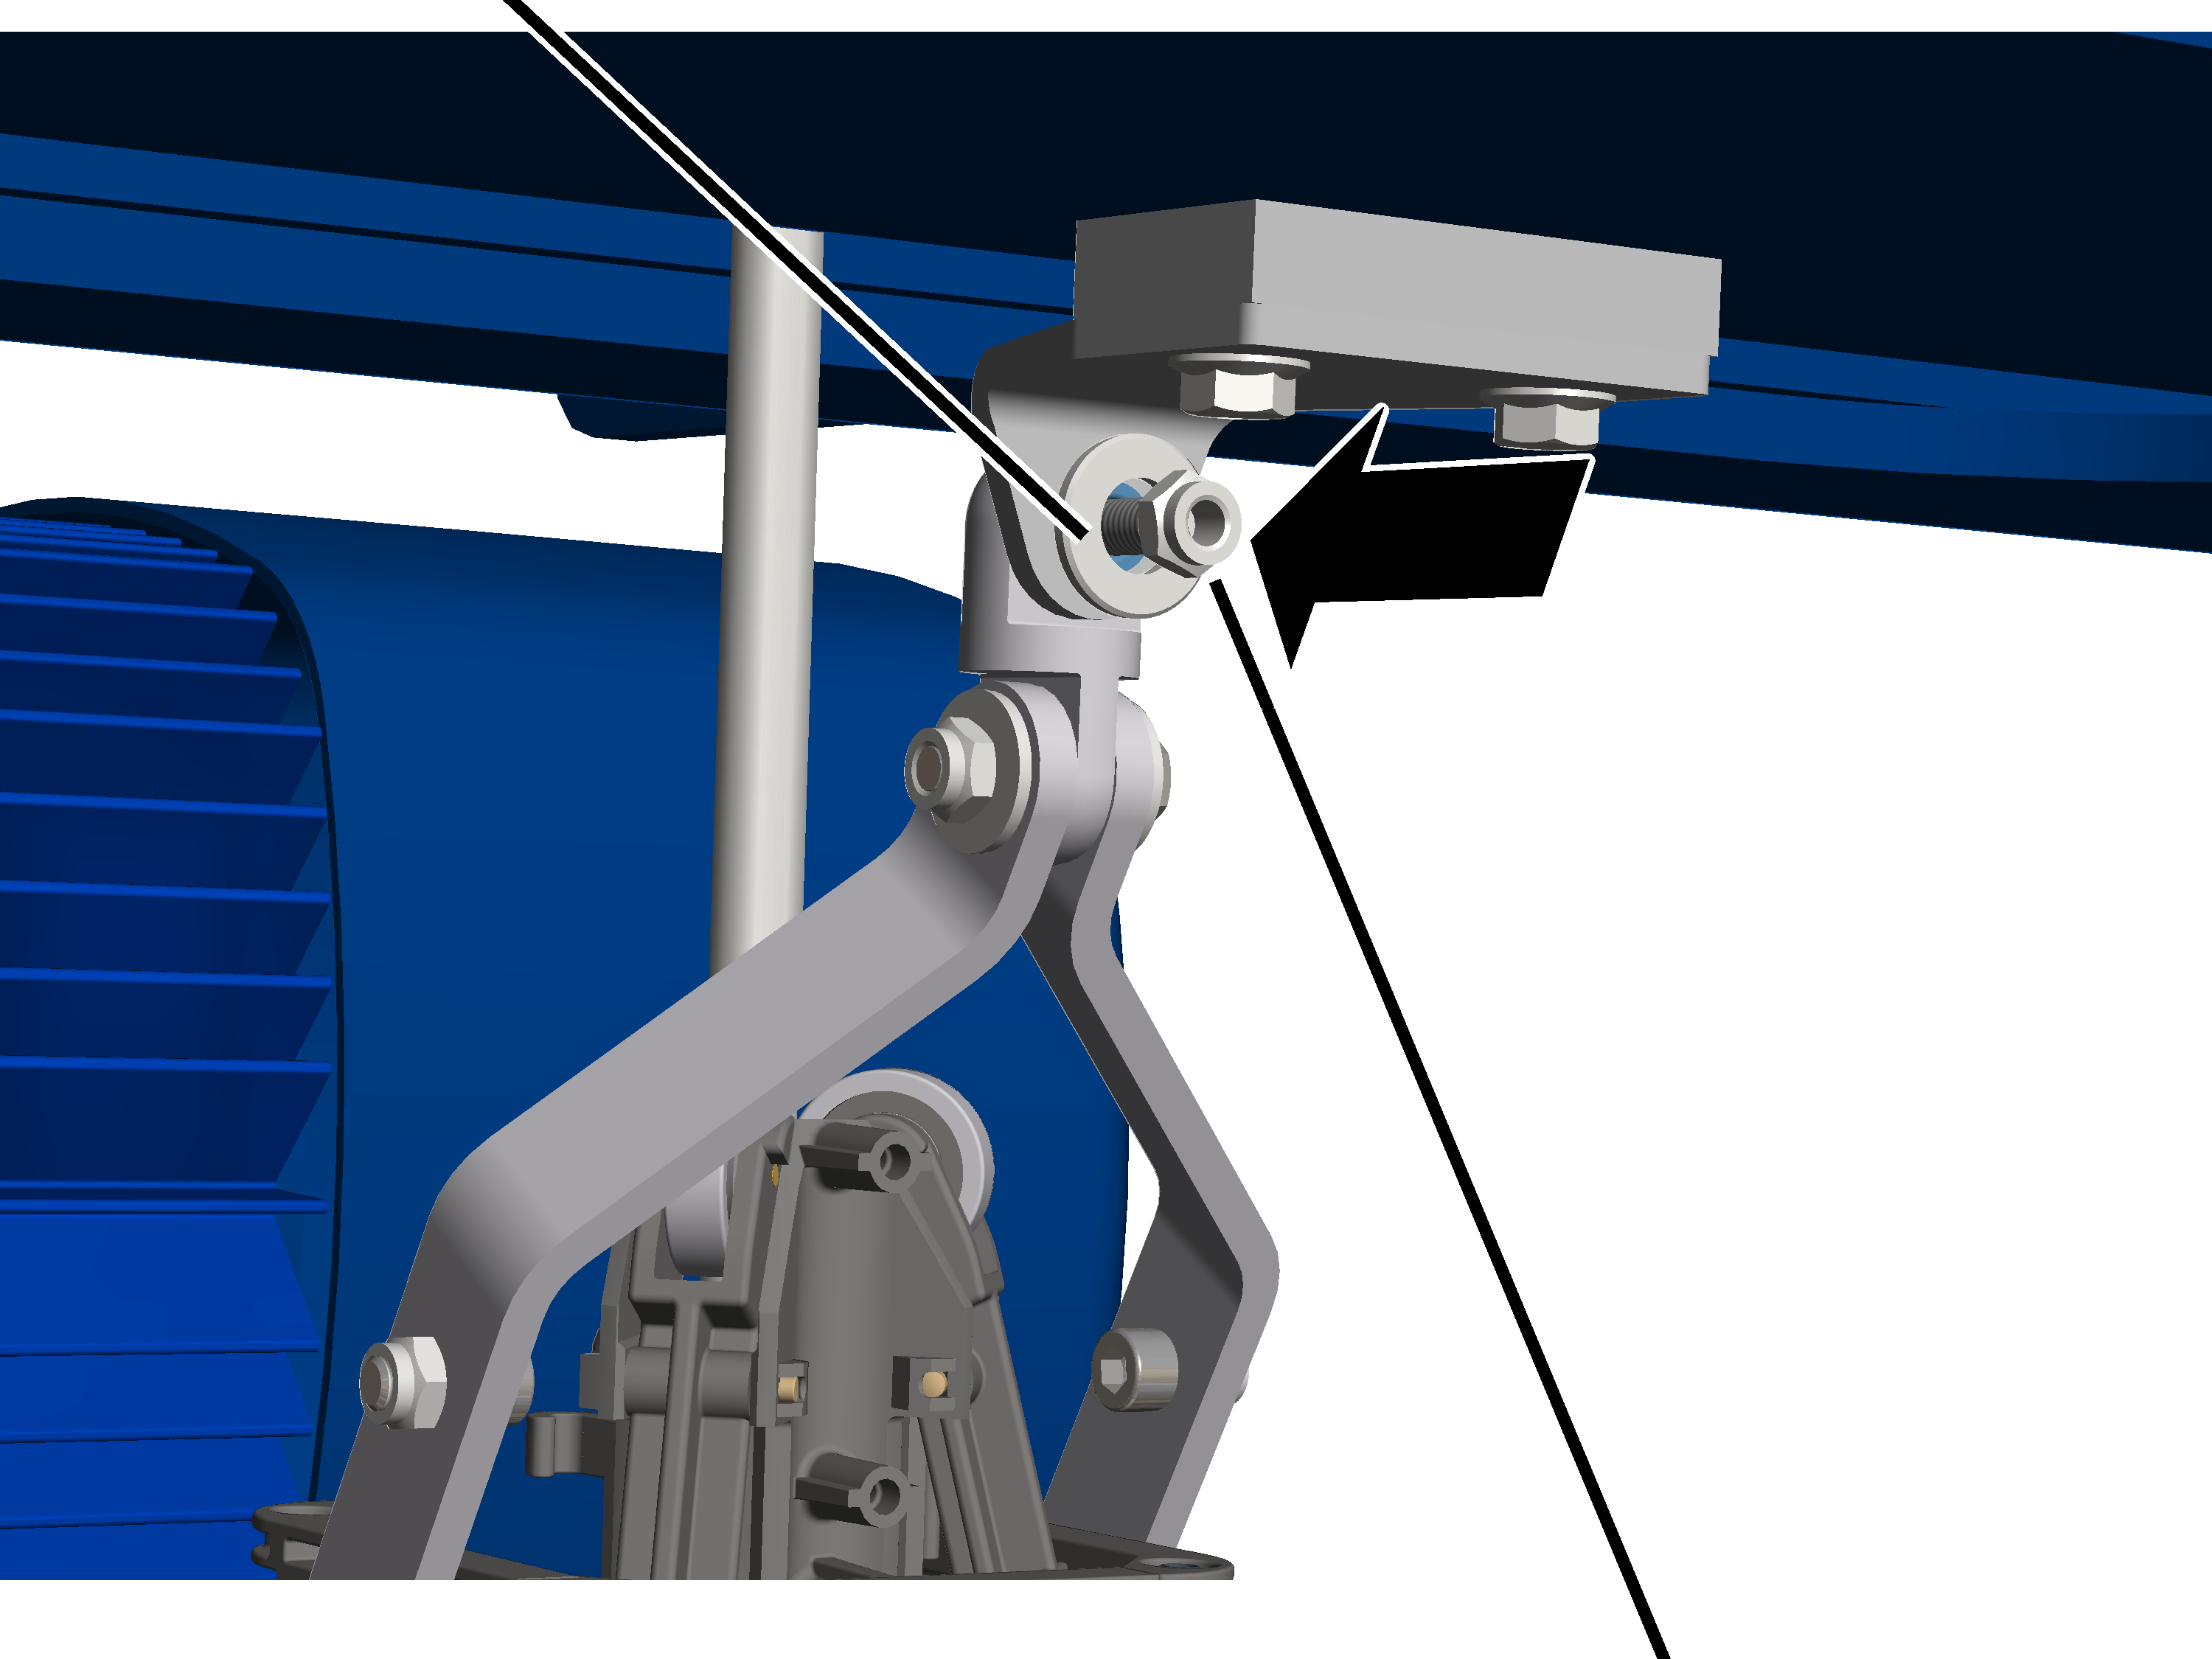
- Insertar la tuerca M6 con arandela sobre el tornillo hexagonal M6x25 y apretar. 10 Nm.
Mitad de abrazadera
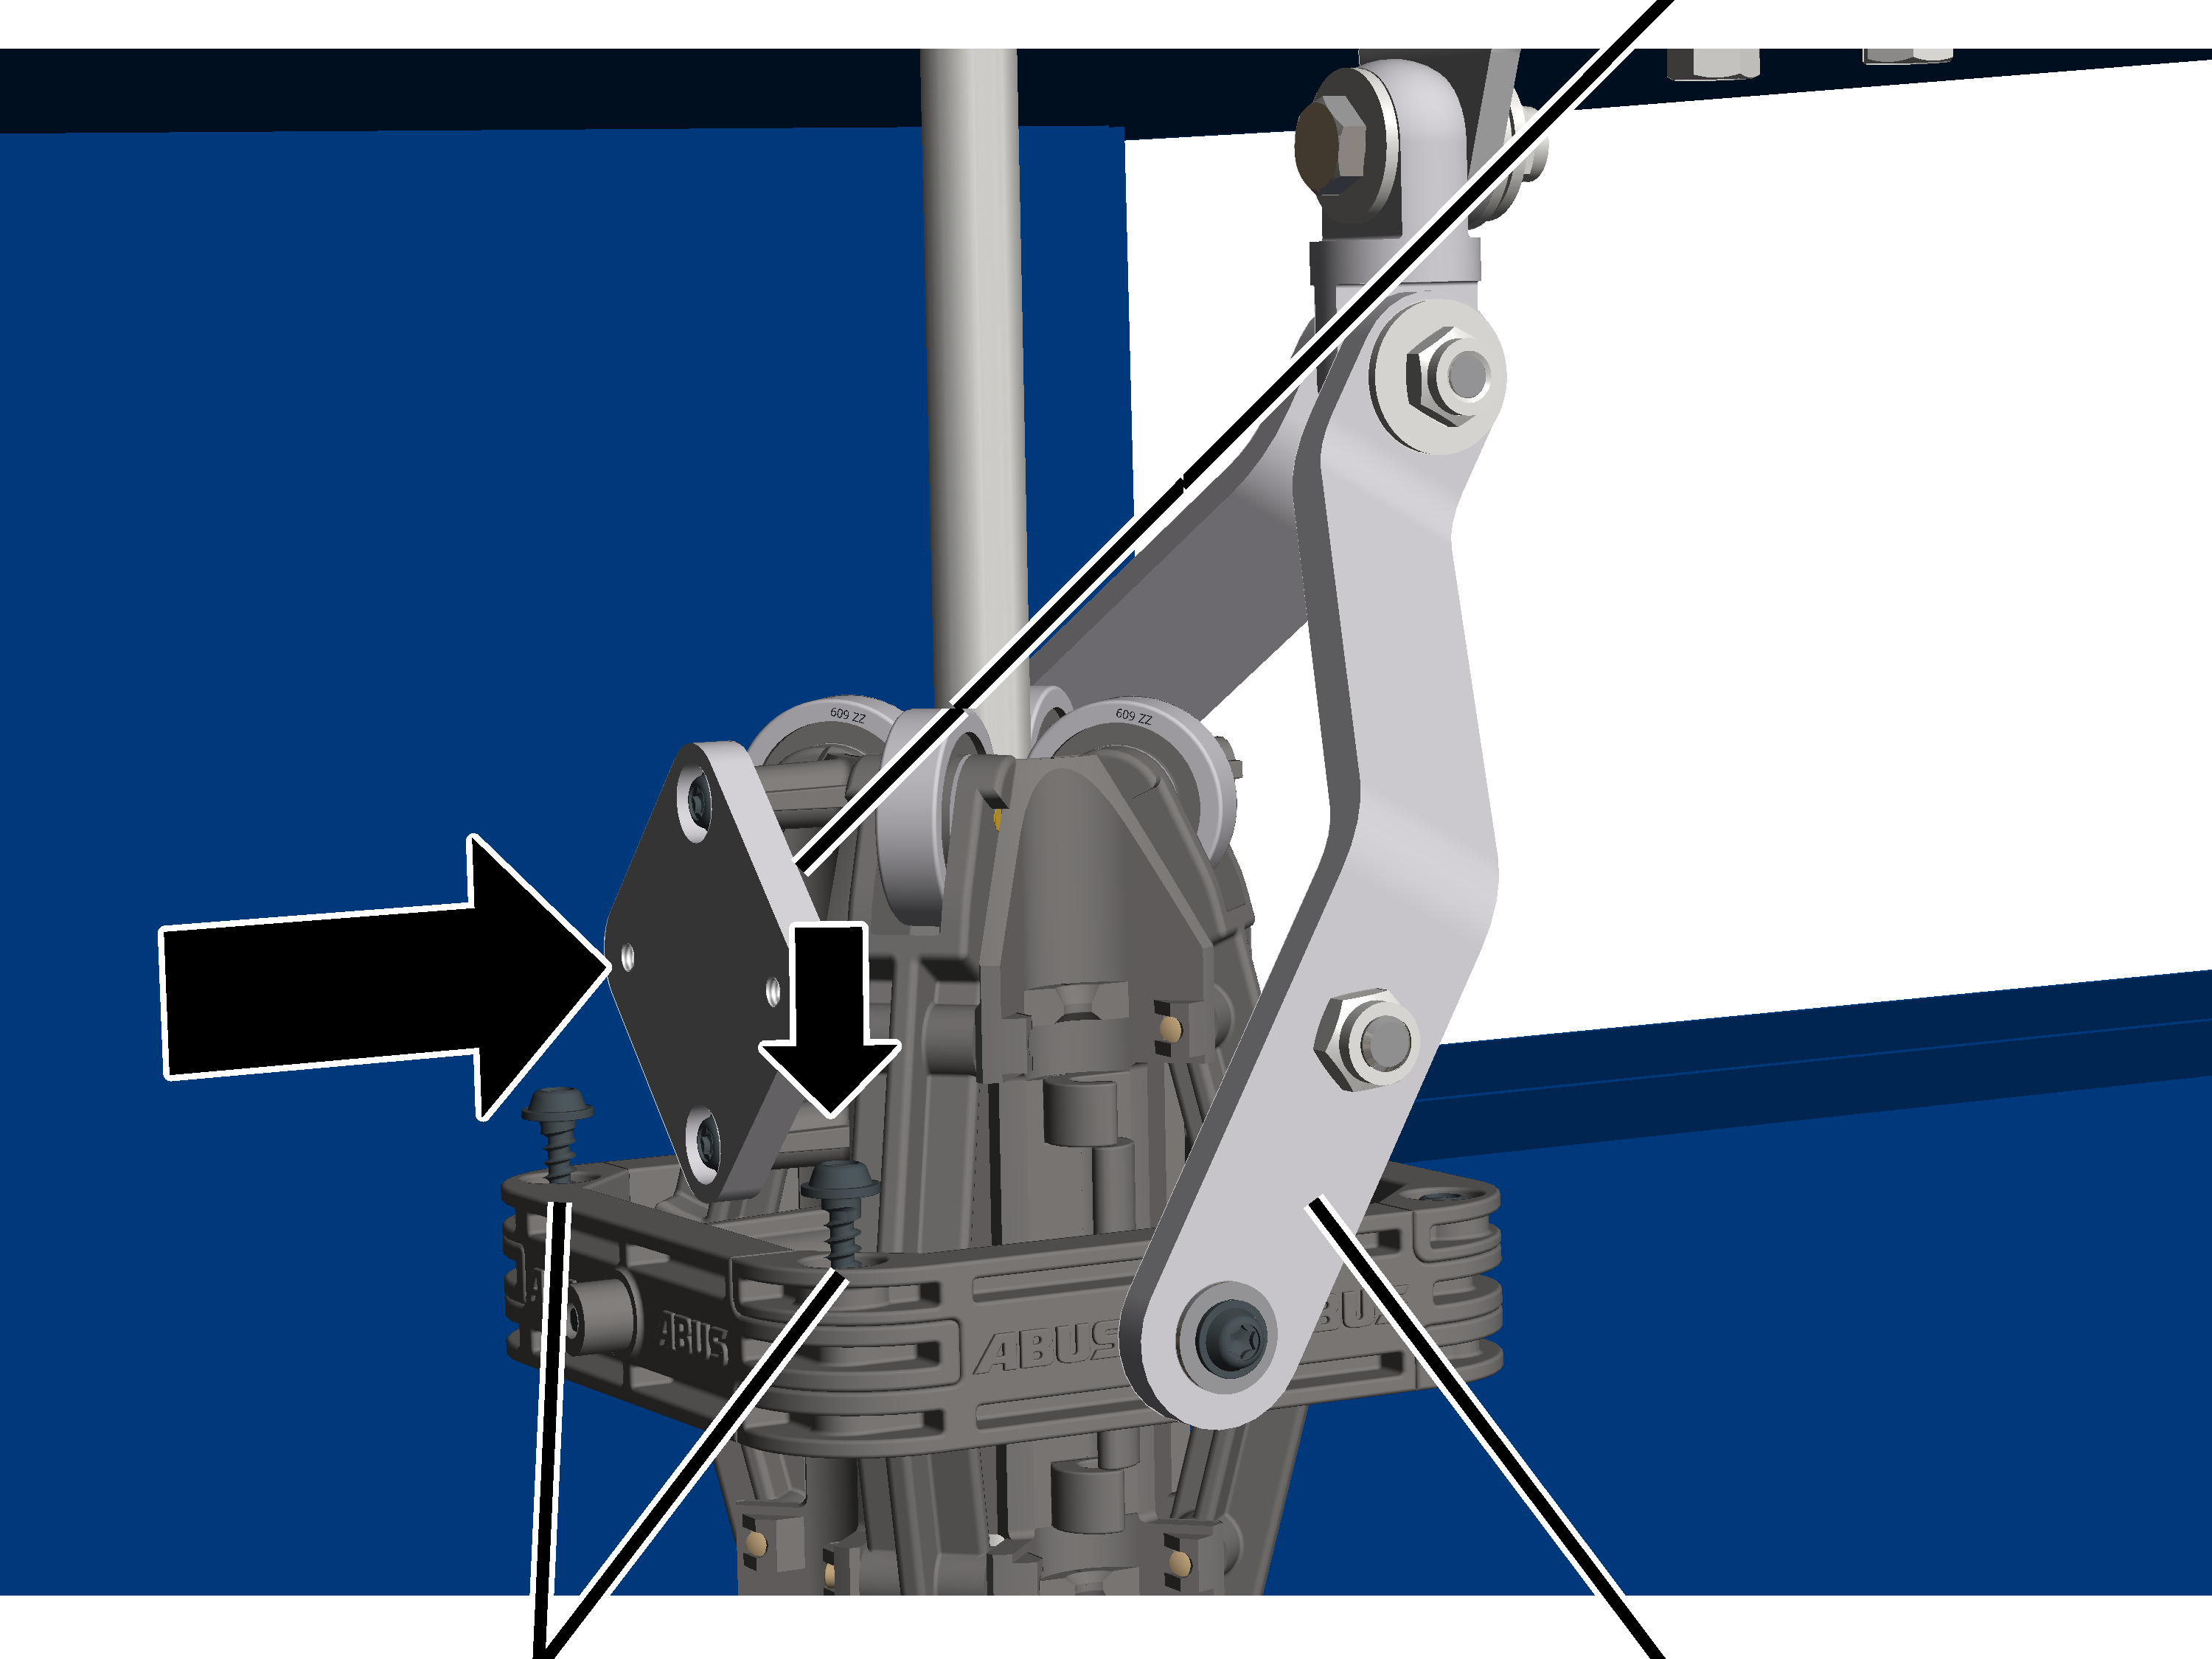
- Atornillar con tornillos alomados K4x17 la mitad del soporte a la mitad de abrazadera con brazo soporte. 1 Nm.
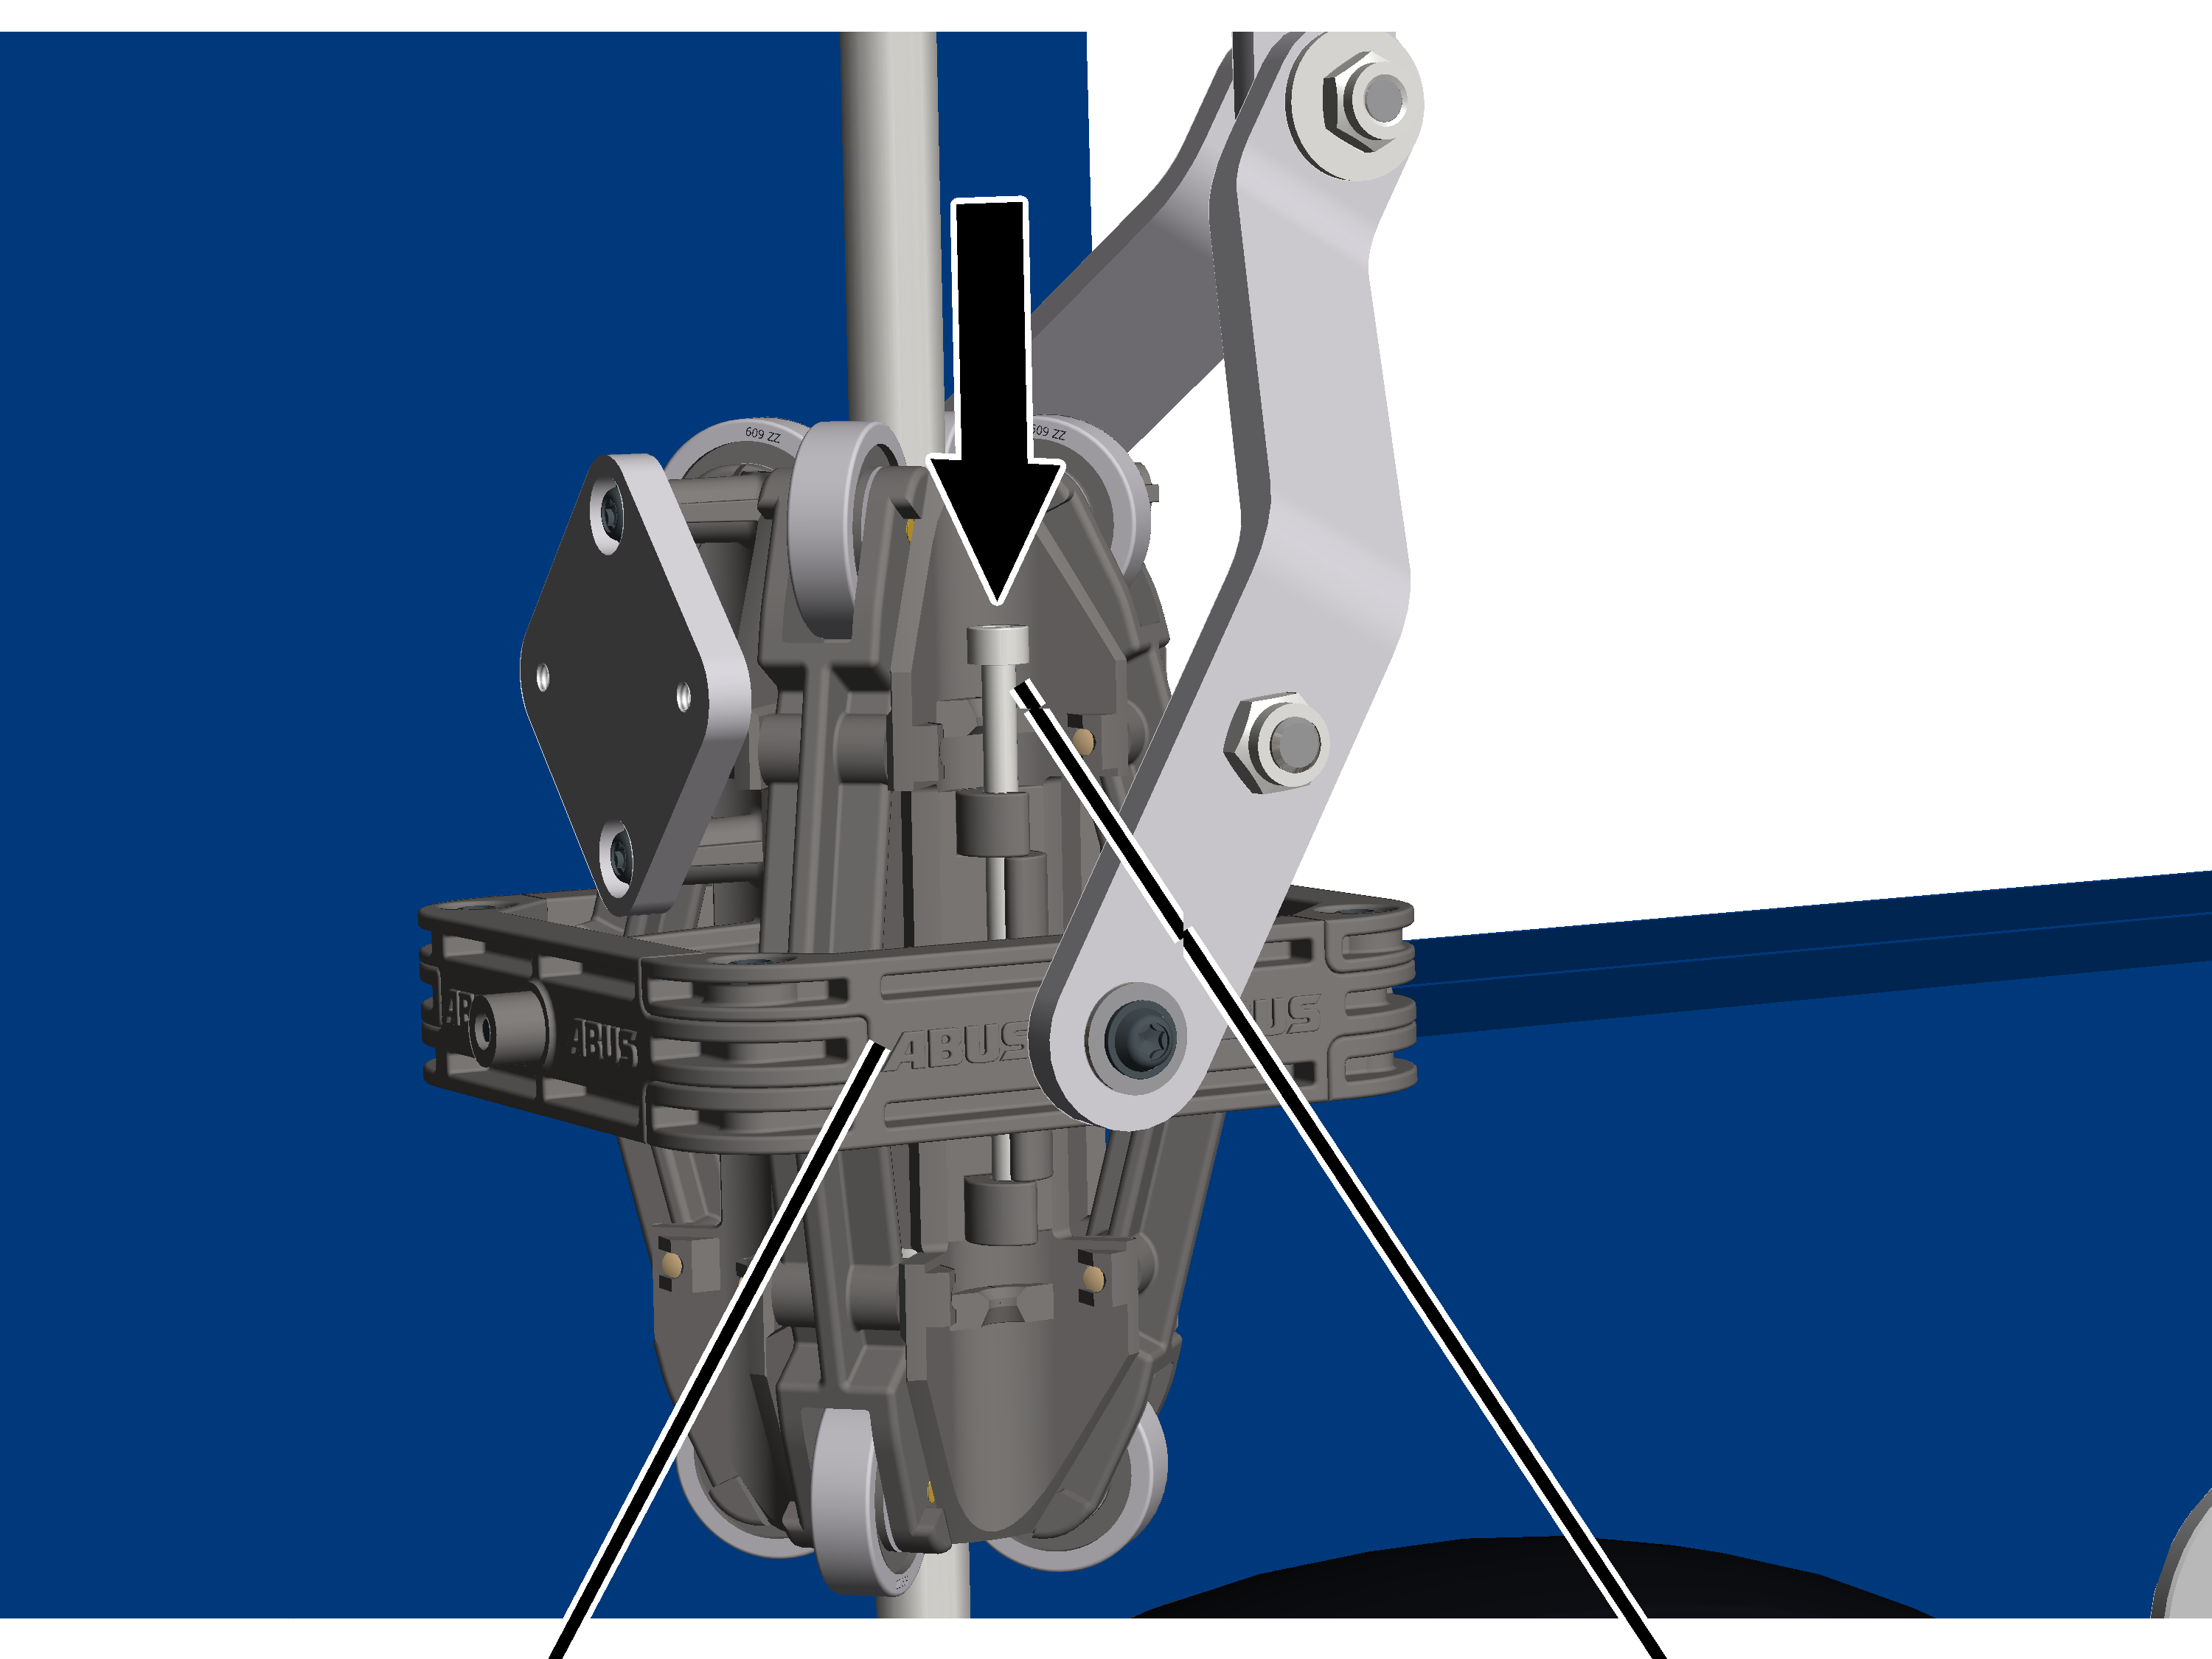
- Insertar los pasadores cilíndricos (2x) hasta el tope en las mitades de abrazadera por encima de la fijación.
Tornillo Allen M4x12Arandela de seguridad
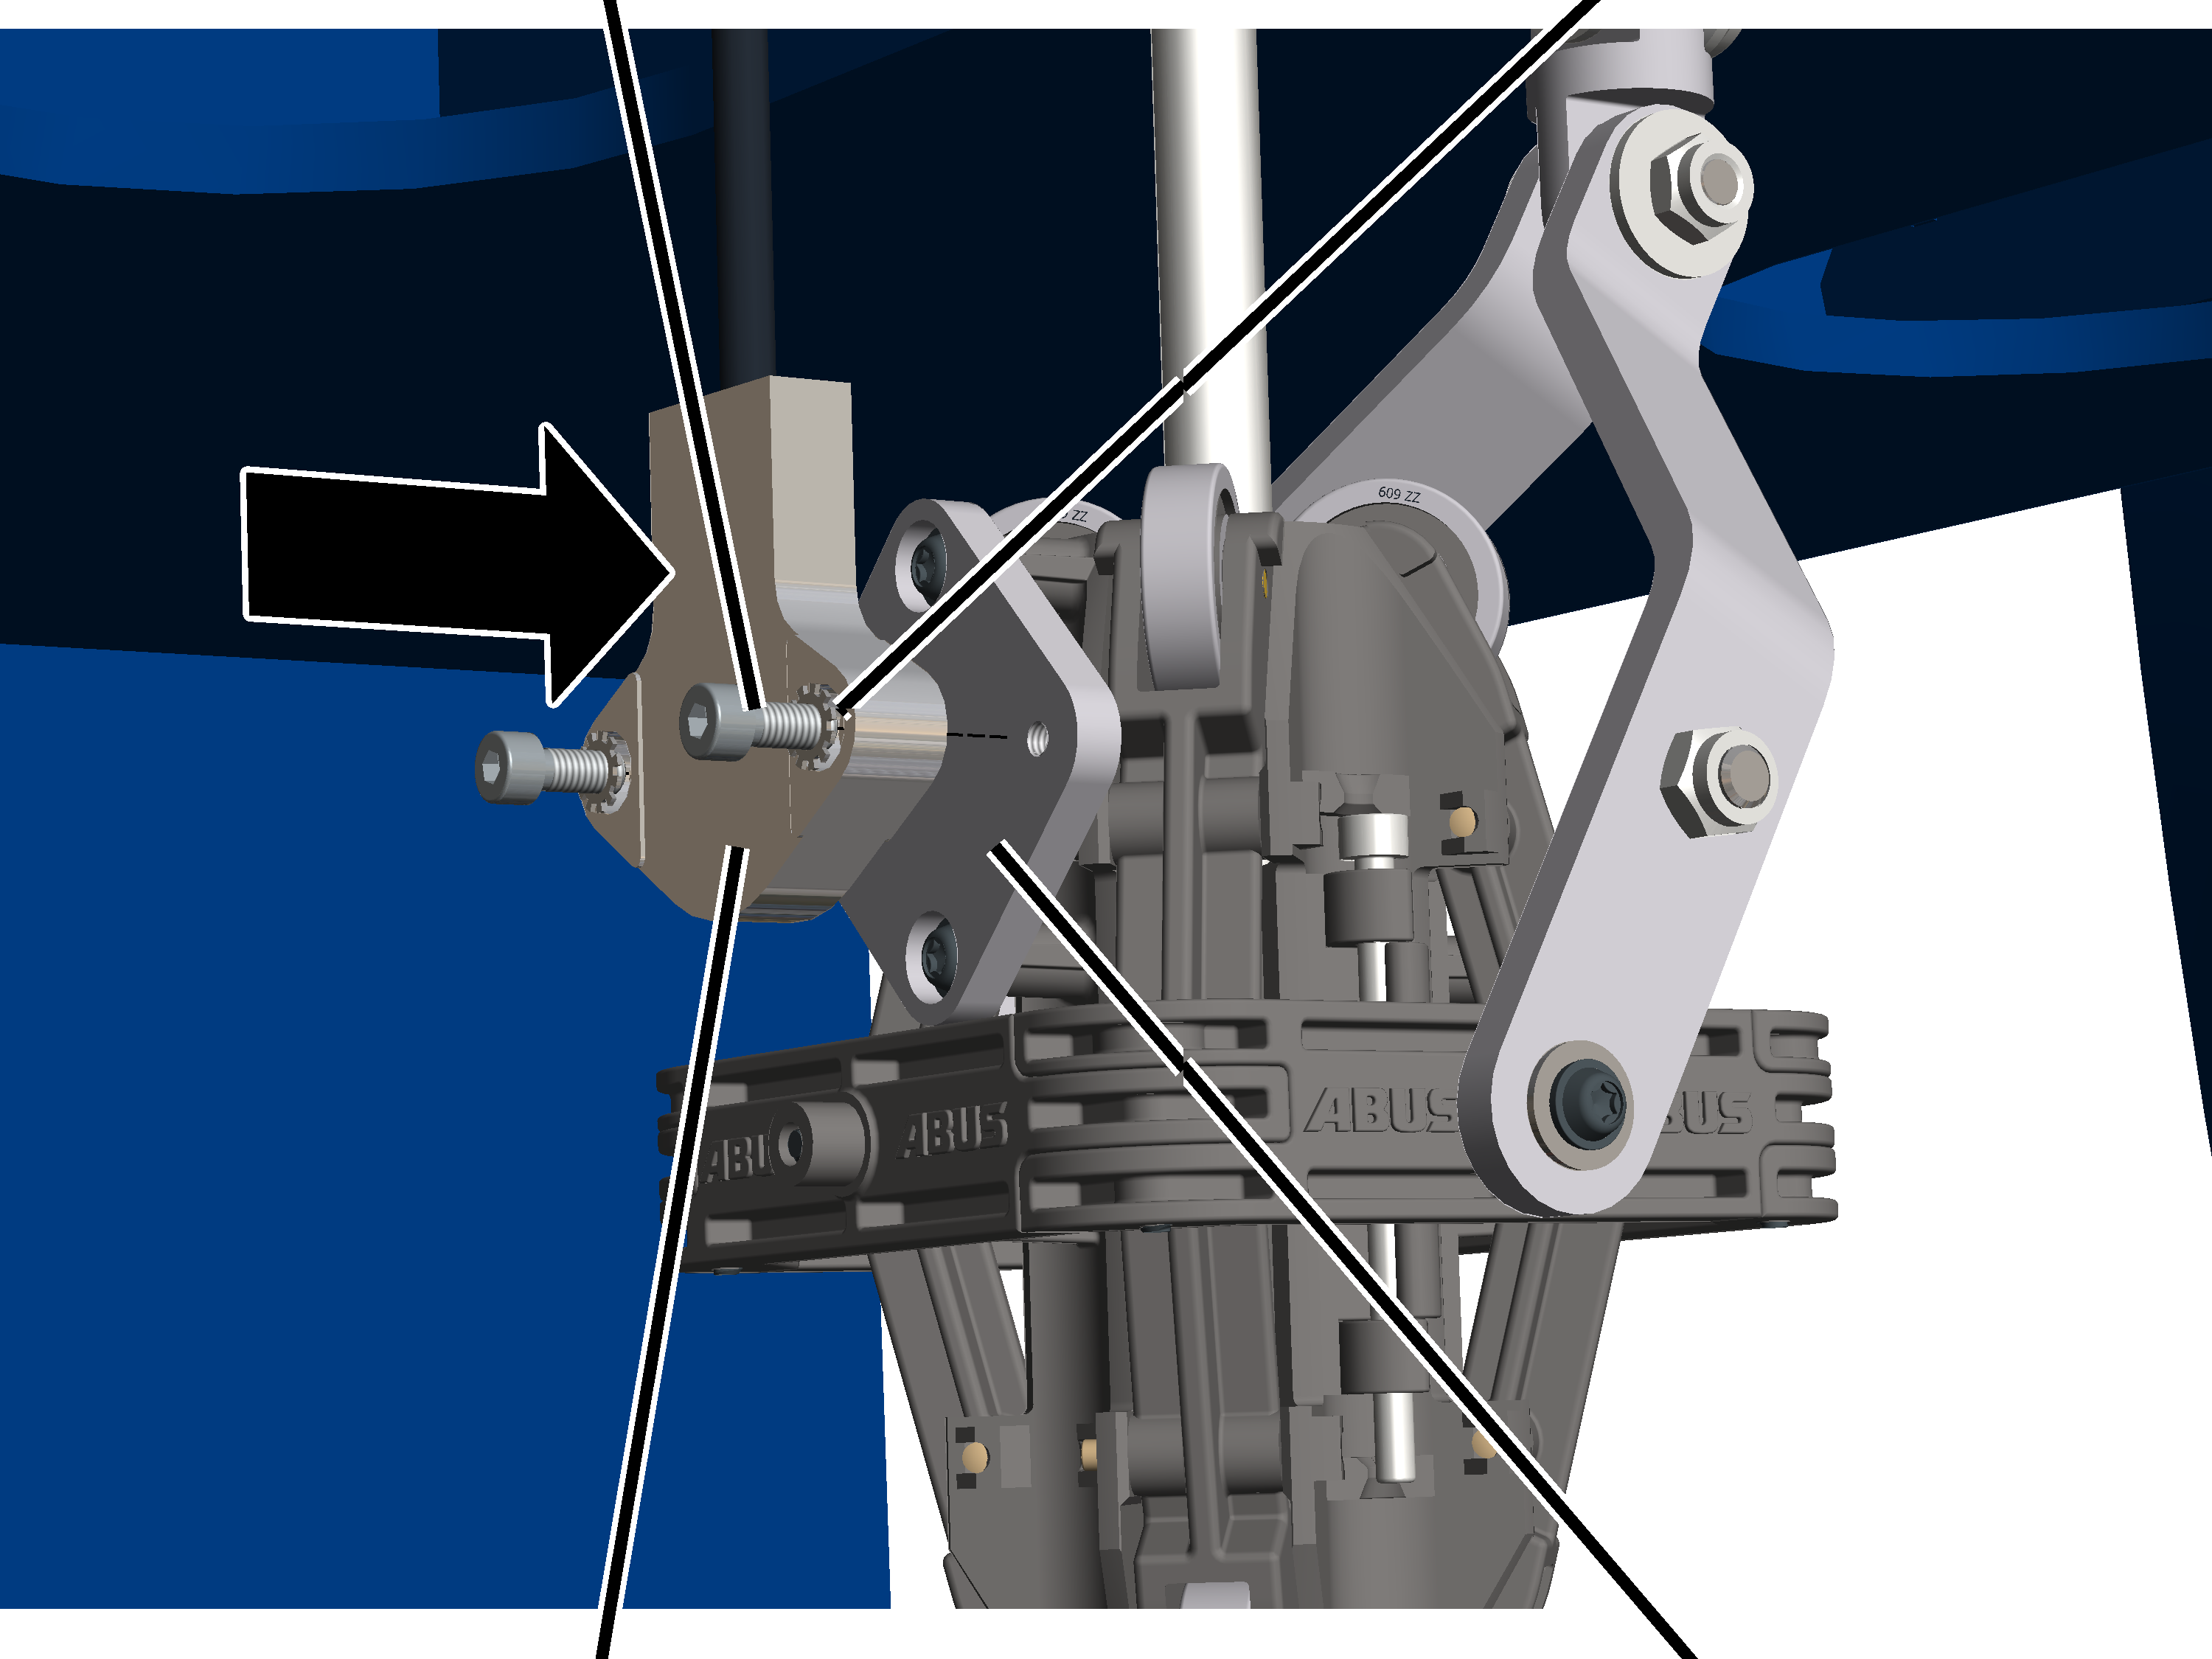
- Fijar el medidor de inclinación con tornillos Allen M4x12 (2x) y arandelas de seguridad (2x) a la placa de la abrazadera soporte del inclinómetro. 3 Nm.
Conexión del medidor de inclinación
- Llevar el conector del medidor de inclinación hasta el codificador absoluto y enchufarlo.
Calibrado del medidor de inclinación
Para poder utilizar el guiado y centrado de gancho es necesario calibrar el medidor de inclinación. Para ello hay que realizar un desplazamiento de calibrado, con el que se guardará el ajuste de cero del cable. Solo tras un calibrado correcto se dispondrá de las funciones de guiado de gancho y centrado de gancho.
Notas:
- Antes de poder calibrar el medidor de inclinación, hay que referenciar el codificador absoluto. Véase "Referenciar el codificador absoluto".
- Para poder realizar un calibrado preciso, el gancho debe colgar bien vertical durante todo el trayecto de calibrado. Lo mejor para ello es colgar una carga del gancho. En ganchos pequeños y ganchos con enrollador de cable eléctrico debe colgarse en todo caso una carga durante el desplazamiento de calibrado, para que el gancho cuelgue vertical.
- Tras cada desmontaje (por ejemplo al sustituir el cable) o al sustituir el medidor de inclinación, el medidor de inclinación deberá ser calibrado de nuevo.
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "SERVICE" (nivel de usuario [2]).
Vista general: Navegación en KranOS |
|---|
Usuario "SERVICE" 🡪 "Polipasto" 🡪 "Parámetros perfil de elevación" 🡪 "Parámetros del medidor de inclinación del cable" |
- Iniciar sesión como usuario "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- Seleccionar el polipasto deseado en el menú principal (por ejemplo, polipasto 1).
- Se abre la ventana para el polipasto deseado.
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Parámetros perfil de elevación".
- Aparece la pantalla "Parámetros perfil de elevación".
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Parámetros del medidor de inclinación del cable".
- Aparece la pantalla "Parámetros del medidor de inclinación del cable".
Botón en pantalla "Calibrar medidor de inclinación"
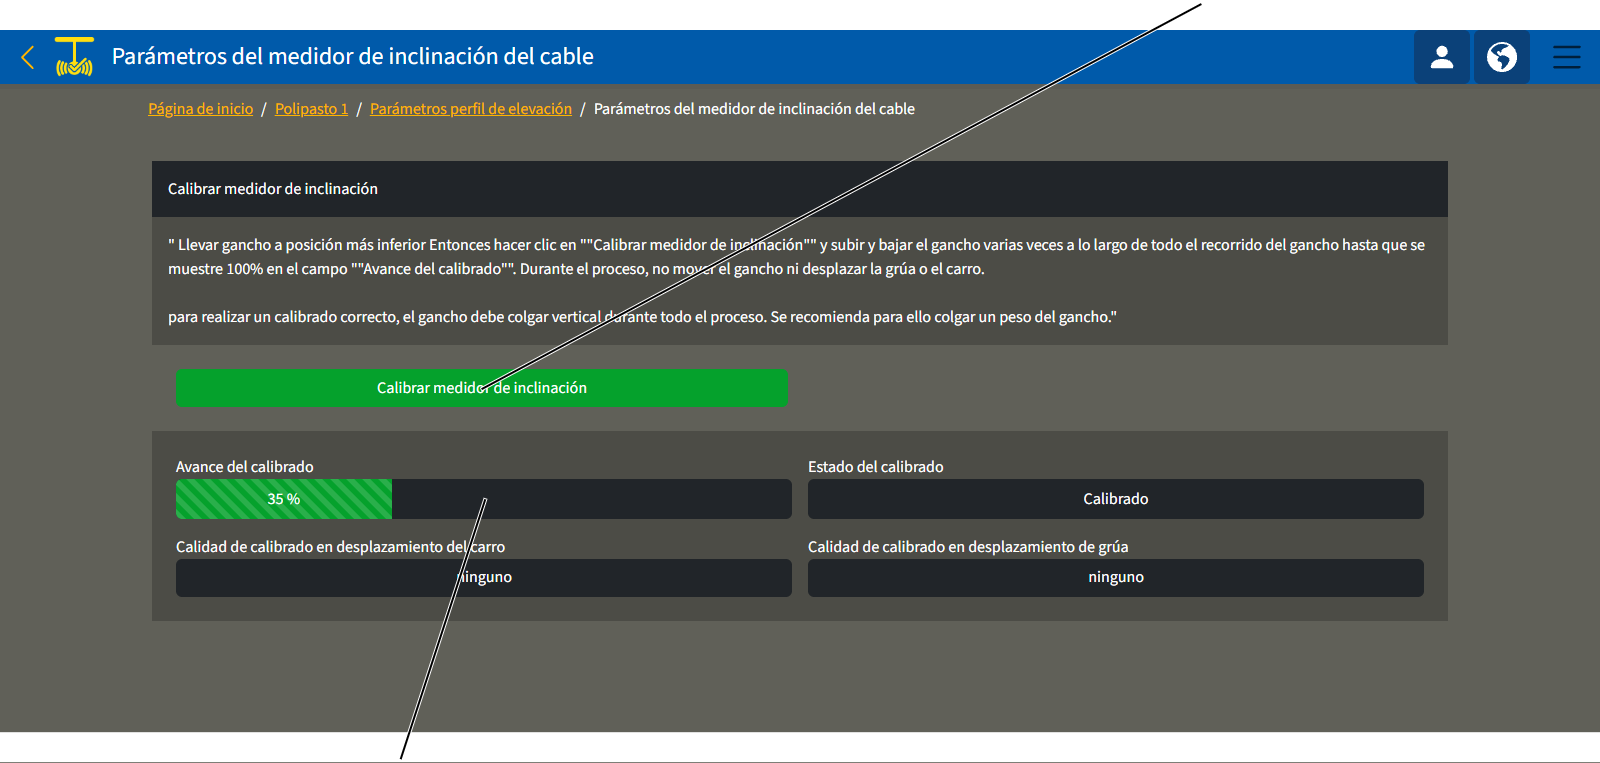
- Desplazar el gancho hacia abajo del todo.
- A ser posible, y muy recomendable: sujetar una carga.
- Hacer clic en "Calibrar medidor de inclinación".
- Subir y bajar el gancho a lo largo de todo el recorrido del gancho hasta que en el campo "Avance del calibrado" se muestre 100 %.
Durante el desplazamiento de calibrado no debe haber desplazamiento alguno de carro o grúa, ya que el gancho oscilaría con ello. Eso falsificaría el calibrado. El gancho tampoco puede moverse de ninguna otra forma durante el calibrado.
En los campos "Calidad de calibrado en desplazamiento del carro" y "Calidad de calibrado en desplazamiento de grúa" se muestra el grado de calidad del desplazamiento de calibrado.
- Comprobar el ajuste correcto de la orientación del medidor de inclinación. Véase "Ajustar la orientación del medidor de inclinación." en «Ajustar la orientación del medidor de inclinación.».
Ajustar la orientación del medidor de inclinación.
para que los asistentes de gancho puedan medir correctamente la inclinación del cable, la orientación del medidor de inclinación debe ajustarse de forma correcta en KranOS.
Para poder ajustar la orientación del medidor de inclinación, este deberá estar primero calibrado. Véase "Calibrado del medidor de inclinación" en «Calibrado del medidor de inclinación».
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "SERVICE" (nivel de usuario [2]).
Vista general: Navegación en KranOS |
|---|
Usuario "SERVICE" 🡪 "Perfil de movimiento" |
- Iniciar sesión como usuario "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- En el menú de "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Perfil de movimiento".
- Aparece la ventana "Perfil de movimiento".
Interruptor "Medidor de inclinación girado 90°"Menú desplegable de orientación del medidor de inclinación
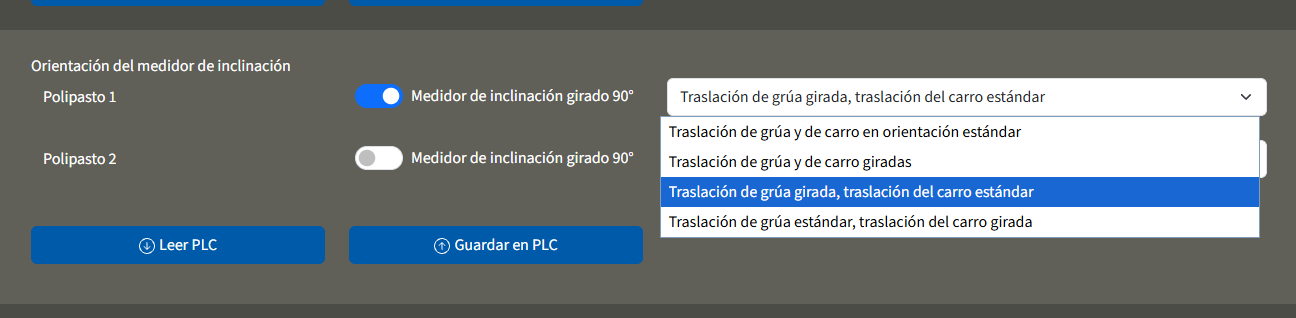
- Seleccionar en el menú desplegable la orientación del medidor de inclinación para cada polipasto.
- Dado el caso, activar el interruptor "Medidor de inclinación girado 90°" para seleccionar la dirección de montaje del medidor de inclinación.
- El fondo del interruptor se ilumina en azul.
- Clicar en el botón en pantalla "Guardar en PLC".
Verificaciones
Afecta a todas aquellas personas que comprueban y aprueban la grúa según las normas de seguridad laboral
La grúa debe someterse a una comprobación periódica para garantizar su correcto funcionamiento. El cliente es responsable de dicha comprobación periódica.
Para empezar
Intervalos de verificación
La comprobación periódica de la grúa tendrá lugar al menos una vez al año.
Bajo determinadas condiciones será necesario realizar las comprobaciones periódicas con mayor frecuencia. Los motivos pueden ser:
- Trabajo frecuente con la carga nominal.
- Trabajo en varios turnos.
- Uso muy frecuente.
- Entorno polvoriento o agresivo.
El cliente es responsable de establecer las condiciones para las verificaciones y su periodicidad. Se puede consultar a ABUS en cualquier momento.
Requisitos para el verificador
El cliente/usuario de la grúa es responsable de elegir a personal operario con la cualificación adecuada de verificador.
Ejemplo de persona capacitada:
- Personas con amplios conocimientos por una formación especializada en construcción de maquinaria y sistemas eléctricos para grúas.
- Personas con suficiente experiencia en el manejo, montaje y mantenimiento de grúas.
- Personas con amplios conocimientos sobre la normativa técnica, las directrices y las normas de seguridad aplicables en cada país.
- Personas con formación regular por parte de ABUS.
Alcance de la verificación
La persona capacitada, que verifica la grúa, es responsable del volumen y del tipo de verificación.
Resumen: verificar la grúa con ABUControl
Junto a los puntos aquí descritos hay que verificar también todos los demás puntos descritos en los manuales de producto entregados con la instalación.
La decisión sobre el perfecto estado de la grúa es responsabilidad exclusiva del verificador. Si se detectaran fallos, deben ser solventados. El verificador decide si la grúa debe o no comprobarse luego de nuevo.
Si por la normativa local aplicable deben realizarse otras verificaciones, deberán llevarse también a cabo.
Al menos se comprobarán los siguientes puntos adicionales:
- Leer el registro de datos de servicio y la memoria de carga colectivas para calcular la vida útil restante. Véase "Leer registro de datos y memoria de carga colectivas" en «Leer registro de datos y memoria de carga colectivas».
- En caso de activación del fin de carrera superior en elevación: comprobar el final de carrera de seguridad. Véase "Comprobar el fin de carrera de seguridad" en «Comprobar el fin de carrera de seguridad».
- Comprobar el cable con el autodiagnóstico de desgaste del cable. Véase "Comprobar el cable con el autodiagnóstico de desgaste del cable" en «Comprobar el cable con el autodiagnóstico de desgaste del cable» y "Mostrar parámetros para el estado de sustitución por desgaste y datos sobre el sistema de transmisión por cable" en «Mostrar parámetros para el estado de sustitución por desgaste y datos sobre el sistema de transmisión por cable».
- Comprobar el seguro de sobrecarga. Véase "Comprobar el seguro de sobrecarga." en «Comprobar el seguro de sobrecarga.».
Leer registro de datos y memoria de carga colectivas
Durante el servicio, ABUControl registra muchos datos de servicio y los presenta de forma clara. Los datos de servicio, en particular el cuentahoras y la memoria colectiva de cargas, son importantes para la comprobación periódica.
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Puede estar con sesión iniciada como "CUSTOMER" (nivel de usuario [1]). o como "SERVICE" (nivel de usuario [2]‚). Sin embargo, también es posible acceder sin iniciar sesión (nivel de usuario [0]).
Ver los datos de servicio
Sin inicio de sesión:
- Establecer comunicación WLAN.
- Abrir KranOS en el navegador. Véase "Iniciar sesión en KranOS" en «Iniciar sesión en KranOS».
- Aparece la pantalla "Datos de servicio" (Betriebsdaten).
Con sesión iniciada:
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Datos de servicio".
- Aparece la pantalla con los datos de servicio
Consejo:
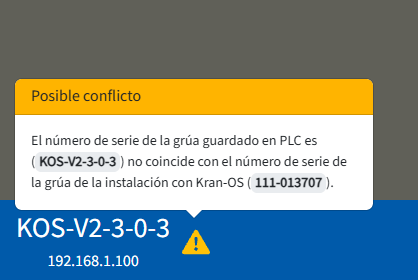
Si el número de serie de la grúa guardado en el PLC no coincide con el número de serie de la grúa guardado en KranOS, se mostrará un mensaje sobre ese conflicto.
Leer datos de servicio
Campo "Horas de servicio"Campo "Movimientos de inversión"
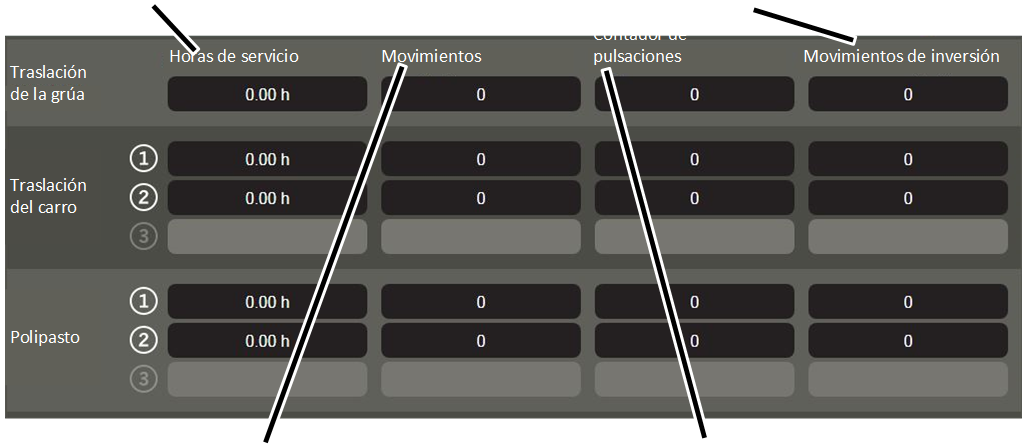
- Leer en la línea del eje de grúa deseado el valor correspondiente.
- "Horas de servicio": tiempo durante el cual el o los motores del eje correspondiente de la grúa han estado en movimiento.
- "Movimientos": cantidad de movimientos del eje en cuestión. Se añade un movimiento cada vez que el motor acelera desde posición parada.
- "Contador de pulsaciones": cantidad de movimientos cortos. La cantidad aumenta en uno cada vez que el motor se acelera desde posición parada y cuando funciona menos de 2 segundos. Al mismo tiempo se incrementa en uno el campo de texto "Movimientos".
- "Movimientos de inversión": cantidad de contramarchas. La cifra aumenta en uno cuando el motor correspondiente moviéndose en una dirección es acelerado directamente en dirección contraria en un plazo de 2 segundos. Al mismo tiempo se incrementa en uno el campo de texto "Movimientos".
Leer memoria de carga colectiva
Campo "Valor consumido"Campo "Contador de sobrecargas"
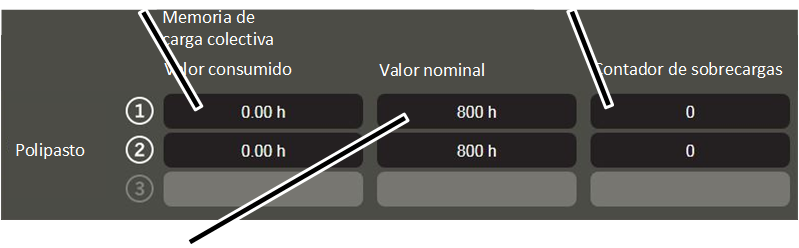
- "Valor consumido": horas calculadas a carga plena del polipasto.
- "Valor nominal": máximo permitido de horas a carga plena del polipasto.
- "Contador de sobrecarga": Cantidad de movimientos de elevación con sobrecarga. La cifra aumenta en 1 cuando el polipasto iza una carga superior a la capacidad máxima de carga de la grúa. Al mismo tiempo se incrementa en 1 el campo de texto "Movimientos".
Para más información sobre el cálculo de la vida útil restante: véase "Manual de producto general para grúas ABUS"
Notas:
- Los valores indicados se actualizan mientras está abierta la ventana de "Datos de servicio". Así se puede observar en qué situación de servicio se incrementan los valores indicados.
- Los valores se guardan en ABUControl. Si se sustituye el PLC, los valores deberán transferirse manualmente.
Comprobar el fin de carrera de seguridad
Solo en caso de activación del fin de carrera superior en elevación
Este apartado se aplica solo cuando el final de carrera superior deba ser accionado con frecuencia en el servicio normal.
En el trabajo normal, se puede llegar intencionadamente hasta el final de carrera superior. El final de carrera superior debe comprobarse al poner en marcha la grúa.
Si el final de carrera superior se daña por uso continuado, hay un final de carrera de seguridad que se encarga de la desconexión. Este final de carrera de seguridad debe verificarse en el marco de la comprobación periódica.
Llevar el gancho a la posición correcta
- Sacar el gancho de la zona de interrupción de fin de carrera (arriba o abajo).
El gancho no debe estar dentro de la zona de interrupción antes de las comprobaciones.
Comprobar el fin de carrera de seguridad
Posición "arriba"
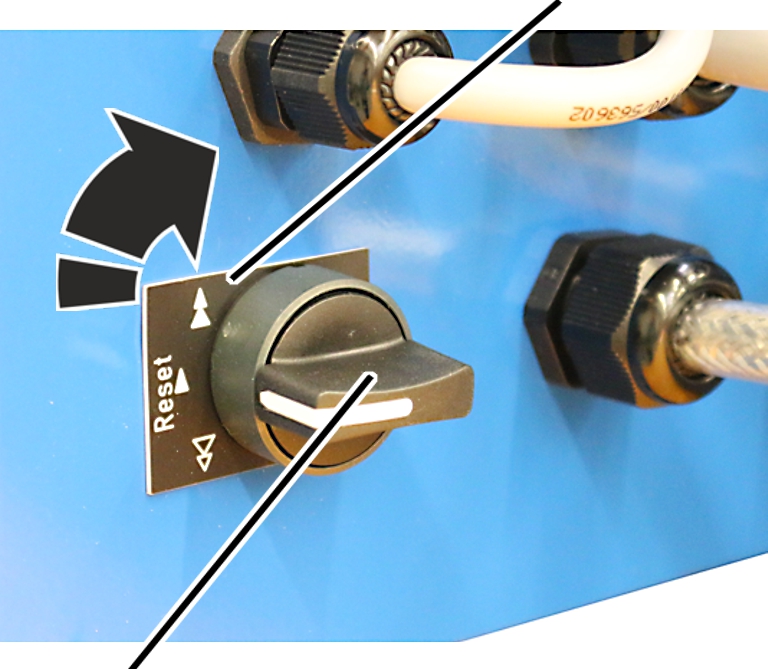
- Girar el interruptor basculante a la posición "arriba" y mantenerlo allí.
- Elevar el gancho lentamente.
- El gancho sube.
- Debido a que se mantiene el interruptor basculante accionado, el gancho no se para como es usual en el punto de conmutación del fin de carrera superior, sino que continúa su marcha.
- Se activa el fin de carrera de seguridad.
- El contactor principal se desconecta.
- El fin de carrera de seguridad queda comprobado.
Si el contactor principal no se desconecta:
- Existe un problema con los circuitos de la grúa o con algunos componentes. La grúa ya no podrá utilizarse.
- Poner la grúa fuera de servicio.
- Contactar con el servicio técnico de ABUS. Véase «Servicio técnico de ABUS» en página .
Volver a conectar la grúa
Posición "abajo"
- Girar el interruptor basculante a la posición "abajo" y mantenerlo allí.
- El contactor principal queda puenteado.
- La grúa vuelve a conectarse.
- Desplazar el gancho para salir de la zona de interrupción de fin de carrera.
Solo con doble mecanismo de elevación
El proceso con doble mecanismo de elevación no se diferencia mucho.
- Comprobar el fin de carrera de seguridad en el accionamiento de elevación 1.
- Poner de nuevo en marcha la grúa en el accionamiento de elevación 1
- Comprobar el fin de carrera de seguridad en el accionamiento de elevación 2.
- Poner de nuevo en marcha la grúa en el accionamiento de elevación 2
Comprobar el cable con el autodiagnóstico de desgaste del cable
La comprobación del cable es más fácil y segura con ABUControl al mostrar los segmentos de cable para los que se ha calculado un desgaste máximo.
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "CUSTOMER" (nivel de usuario [1]). o como "SERVICE" (nivel de usuario [2]).
Abrir "Desgaste estado de sustitución"
Vista general: Navegación en KranOS |
|---|
Usuario "CUSTOMER" o "SERVICE" 🡪 "Polipasto" 🡪 "Desgaste estado de sustitución" |
- Iniciar sesión como "CUSTOMER" (nivel de usuario [1]‚) o "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS" en «Iniciar sesión en KranOS».
- Seleccionar el polipasto deseado en el menú principal (por ejemplo, polipasto 1).
- Se abre la ventana para el polipasto deseado.
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Desgaste estado de sustitución".
Leer los cálculos del estado de sustitución por desgaste
Columna "Posición del cable"Columna "Longitud de desgaste"
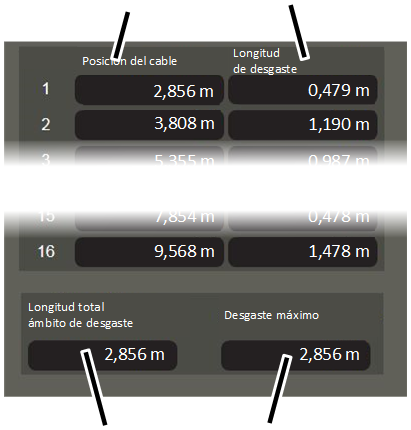
- Aparece la ventana "Estado de sustitución por desgaste".
- En la tabla se muestran uno o más segmentos de cable (un segmento por línea), para los que ABUControl ha calculado un desgaste.
- La columna de "Posición del cable" indica donde se encuentra el segmento de cable correspondiente. El tramo está medido desde el punto fijo hasta el inicio del segmento del cable en cuestión.
- La columna "Longitud de desgaste" indica la longitud del segmento que muestra un desgaste notable. Se mide desde el inicio de la posición indicada en "Posición del cable".
- En el campo "Longitud total ámbito de desgaste" se indica el segmento del cable en la tabla, que ha sido calculado como segmento de máximo desgaste.
- En el campo "Desgaste máximo" se indica el grado de desgaste del segmento de máximo desgaste.
- Comenzar la inspección del cable en las posiciones de cable indicadas.
Hay que verificar todos los segmentos indicados uno detrás de otro. Aquí es donde más se puede contar con una próxima rotura de alambres.
Verificar el cable
En todos los segmentos con un desgaste notorio:
Distancia desde el punto fijo hasta el inicio del segmento de cable (campo "Longitud del cable")
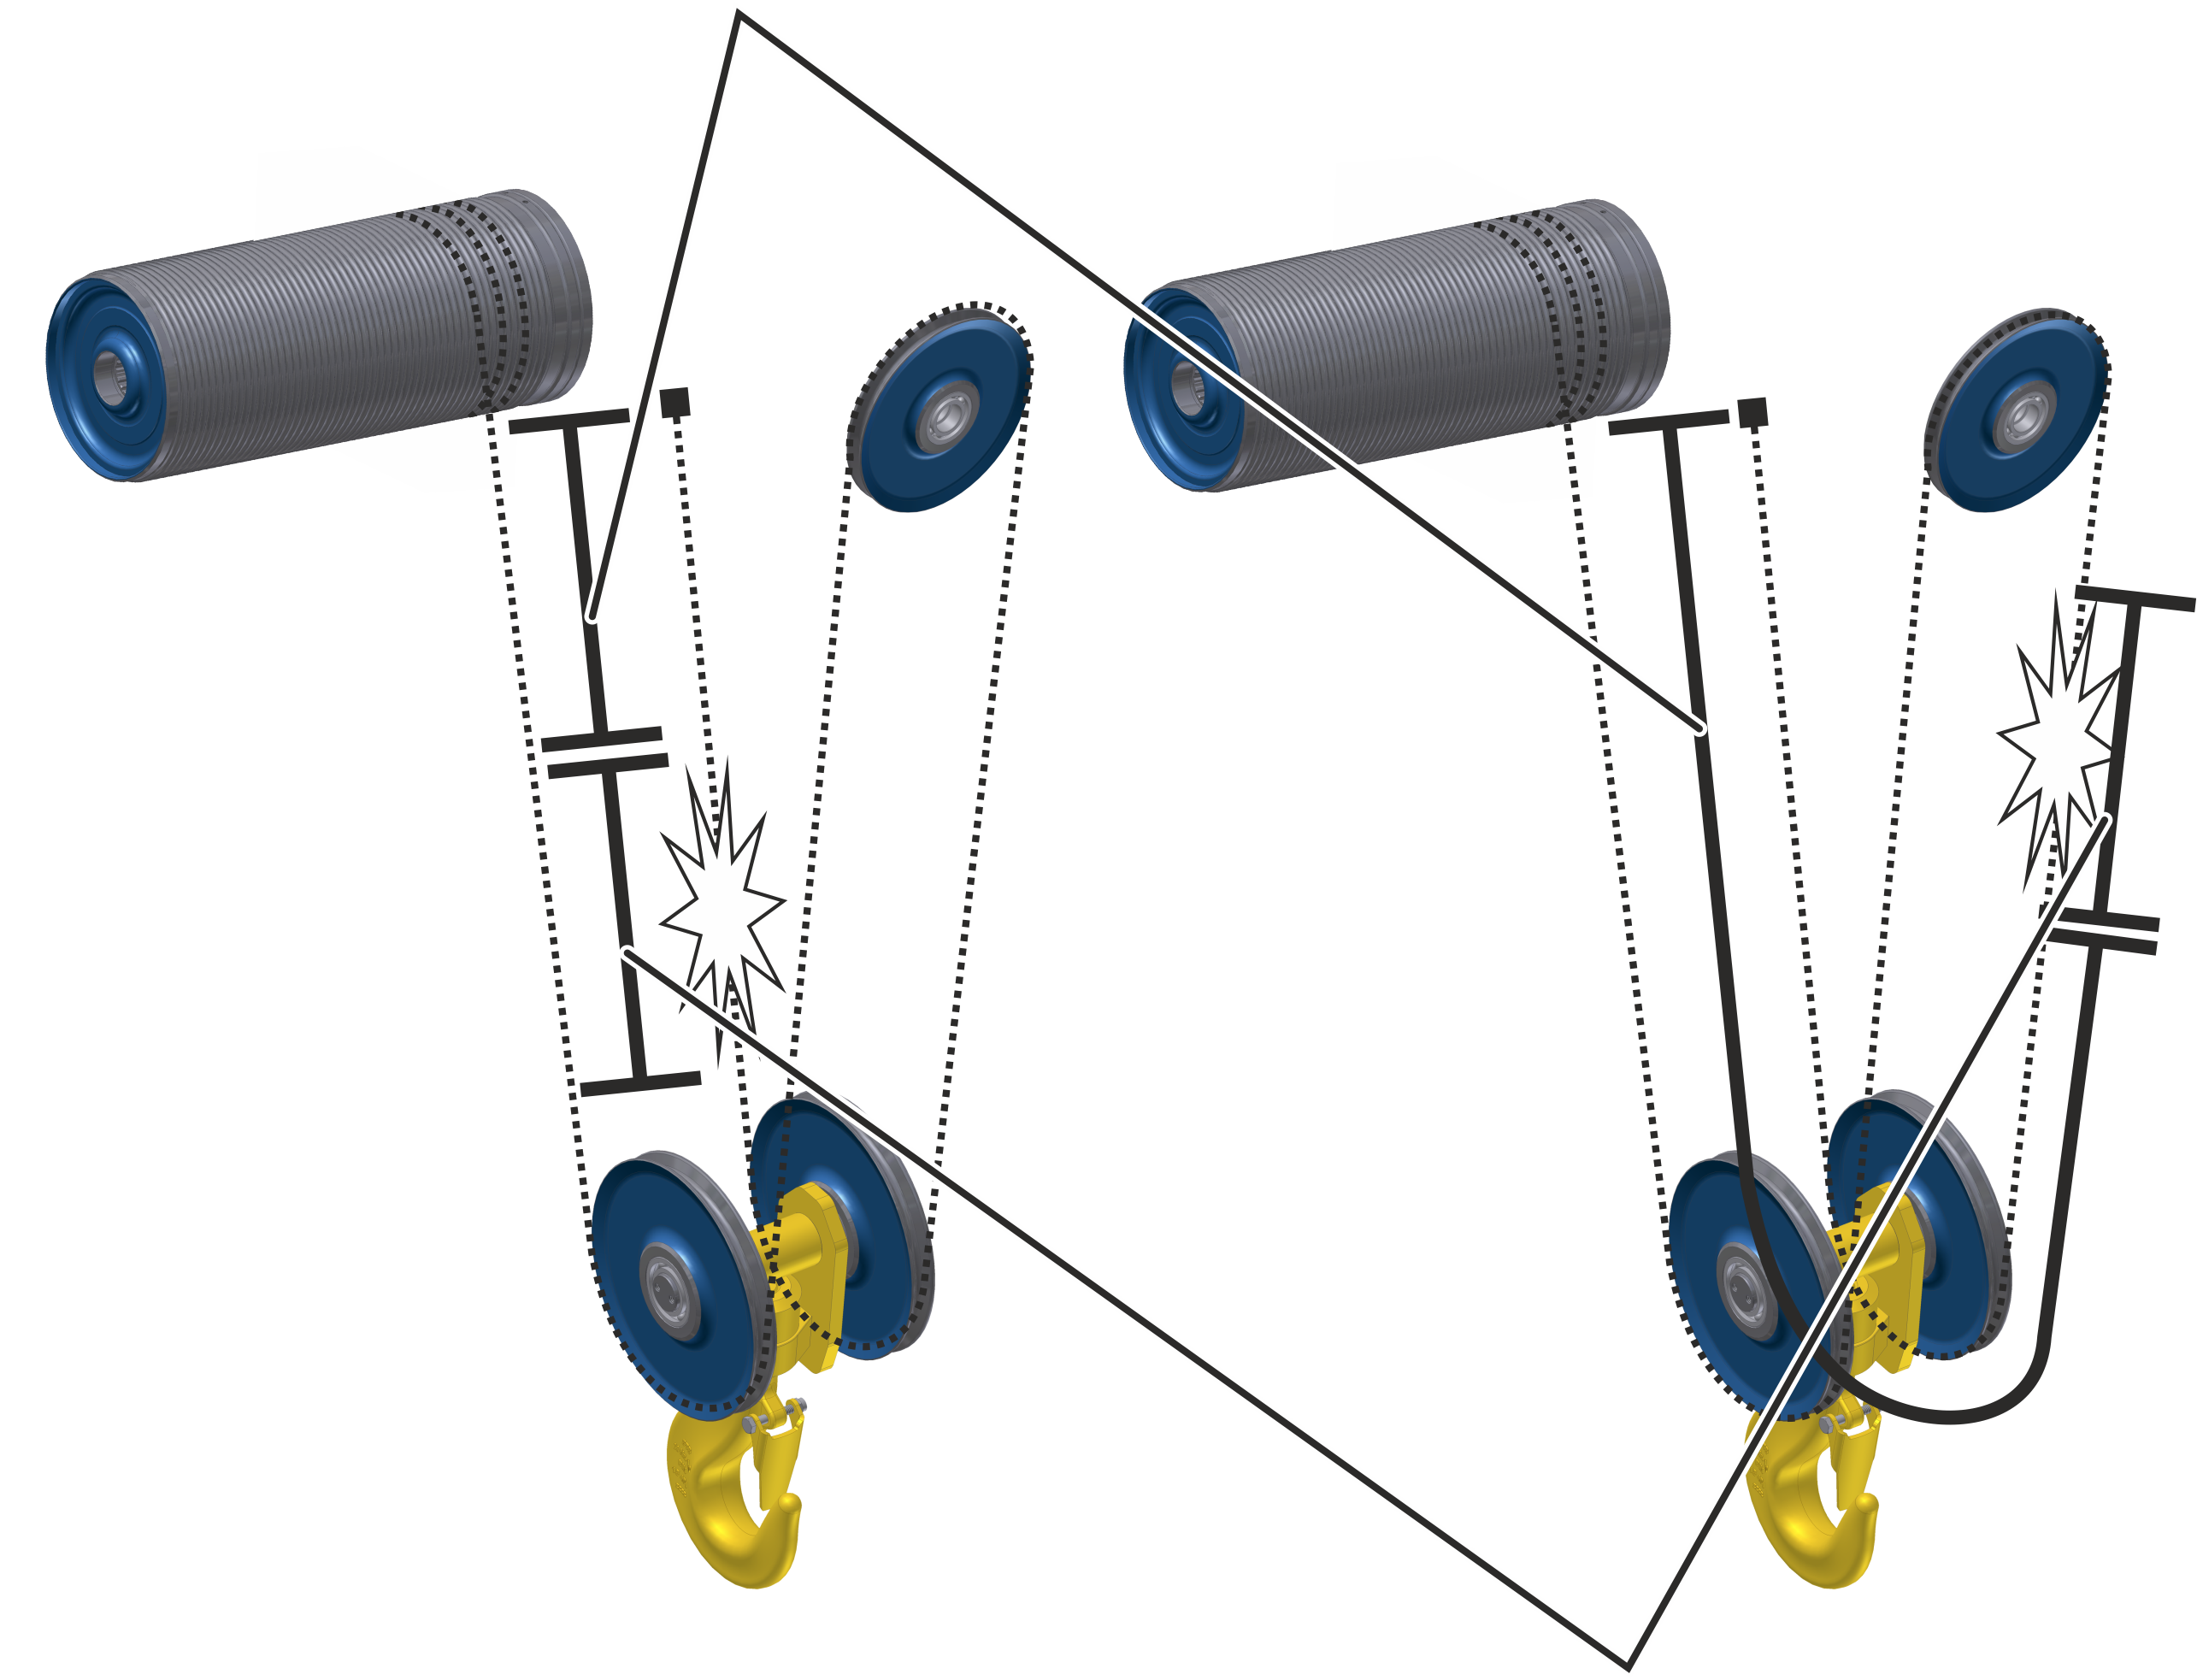
- Desplace el gancho todo lo posible hasta abajo.
Así se simplifica la medición en el cable.
- Medir la distancia de la "Posición del cable" desde el punto fijo del polipasto.
En este punto empieza el segmento de cable con un desgaste notorio.
El segmento de máximo desgaste se suele encontrar en el primer ramal, pero puede estar en otros ramales según el uso que se haya dado a la grúa. En este caso hay que volver a medir la distancia "Posición del cable" desde el punto fijo del polipasto de cable y alrededor de la polea de cable en la trócola.
- Medir la "Longitud total ámbito de desgaste" desde el principio del segmento del cable.
- En esta zona se encuentra el segmento de cable con mayor desgaste. Aquí es donde más se puede contar con una próxima rotura de alambres.
- Comenzar aquí la comprobación del cable.
Véase también "Manual general de producto para grúas ABUS", apartado "Verificar el cable".
Si no se ha detectado aquí un estado de sustitución por desgaste:
- Comprobar todo el cable restante.
Sólo para polipastos con doble mecanismo de elevación y en polipastos con True Vertical Lift
Este apartado afecta sólo a polipastos con doble mecanismo de elevación (donde los dos extremos del cable se enrollan cada uno en su propio tambor) y en polipastos de cable con mecanismo de elevación True Vertical Lift (donde los dos extremos del cable se enrollan ambos en el mismo tambor).
Comprobar ambas mitades del cable
Polea de compensación
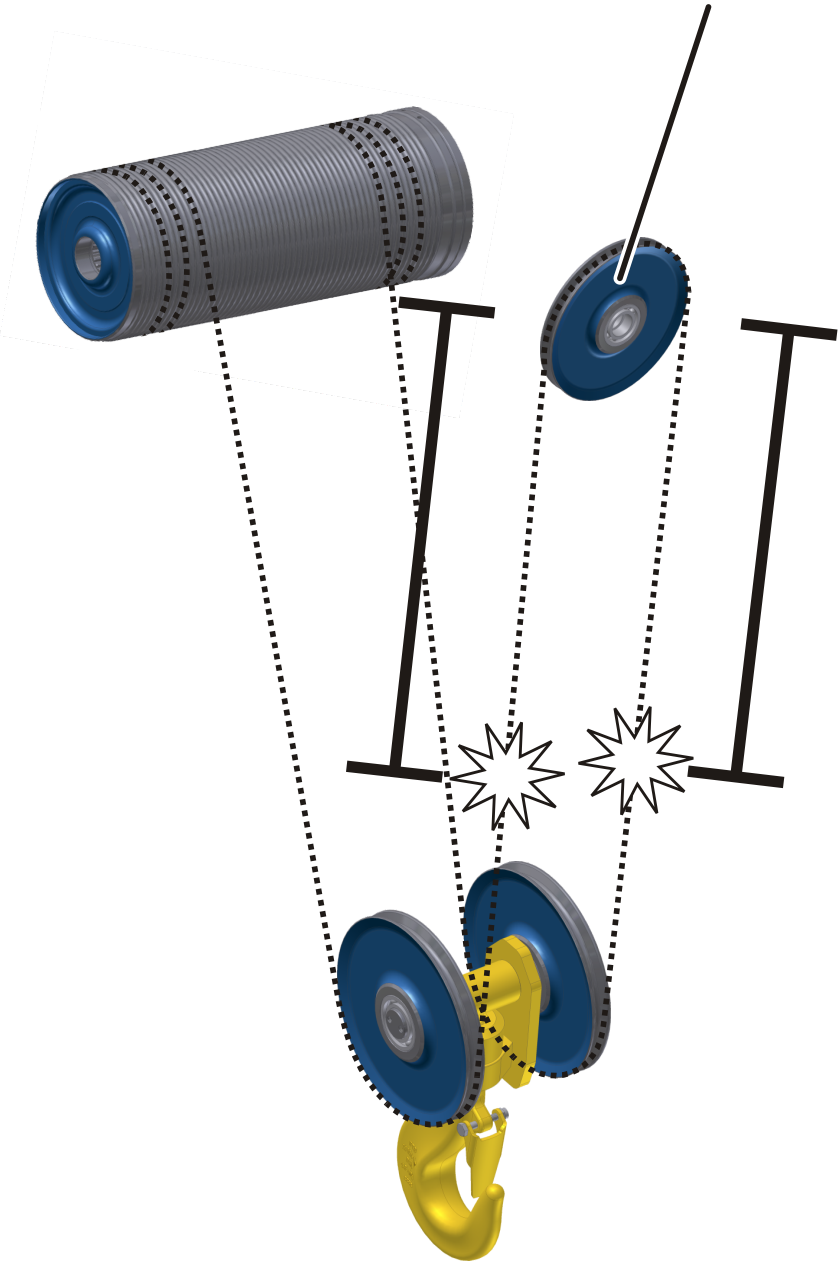
En estos polipastos, el cable es enrollado por ambos extremos. El tramo de cable central prácticamente no se mueve en la polea de compensación del polipasto o en la trócola. Por lo tanto, podríamos considerar la polea de compensación como punto fijo y las dos mitades de cable como dos cables independientes.
El desgaste determinado por ABUControl se aplica tanto a la primera como a la segunda mitad de cable. Por su distribución simétrica, se considera que ambas mitades del cable sufren el mismo desgaste.
- Hay que comprobar tanto el cable de la mitad izquierda de la polea de compensación como el de la derecha. La polea de compensación se considera aquí como punto fijo.
Comprobar el cable sobre la polea de compensación
El cable sobre la polea de compensación lo valora ABUControl como punto fijo. Por ello no puede calcularse el desgaste aquí.
No obstante, debido al movimiento pendular de la carga y a las ligeras diferencias de giro de los dos tambores, también el cable sobre la polea de compensación sufre un desgaste.
Polea de compensación
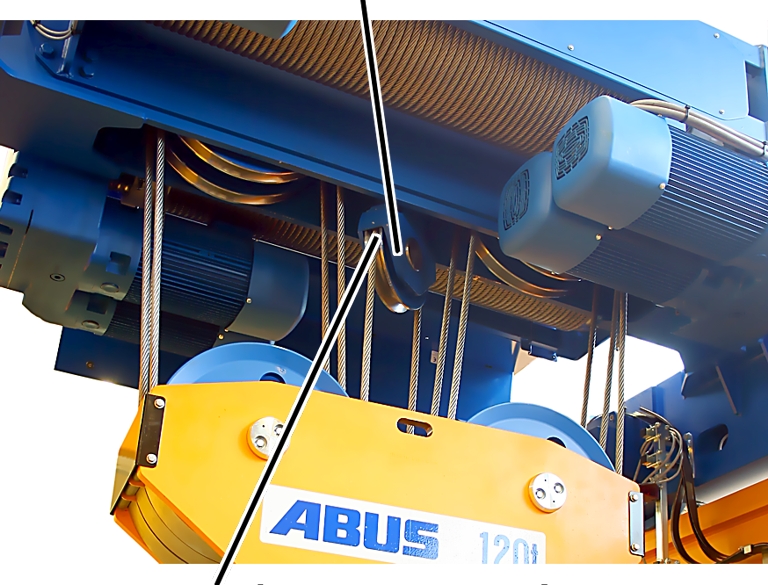
- El tramo de cable sobre la polea de compensación (polea de inversión central arriba en el polipasto de cable o en la trócola) se comprobará con especial cuidado adicionalmente al resto del cable.
Sustituir el cable
Si el cable está en estado de sustitución por desgaste:
- Debe sustituirse el cable. Véase Cambio del cable en «Cambio del cable» y el manual de producto del polipasto de cable.
Mostrar parámetros para el estado de sustitución por desgaste y datos sobre el sistema de transmisión por cable
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "CUSTOMER" (nivel de usuario [1]). o como "SERVICE" (nivel de usuario [2]‚).
Abrir "Parámetros estado de sustitución por desgaste"
Vista general: Navegación en KranOS |
|---|
Usuario "CUSTOMER" o "SERVICE" 🡪 "Polipasto" 🡪 "Parámetros perfil de elevación" 🡪 "Parámetros estado de sustitución por desgaste" |
- Iniciar sesión como "CUSTOMER" (nivel de usuario [1]) o "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS" en «Iniciar sesión en KranOS».
- Seleccionar el polipasto deseado en el menú principal (por ejemplo, polipasto 1).
- Se abre la ventana para el polipasto deseado.
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Parámetros perfil de elevación".
- Aparece la pantalla "Parámetros perfil de elevación".
- En el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Parámetros estado de sustitución por desgaste".
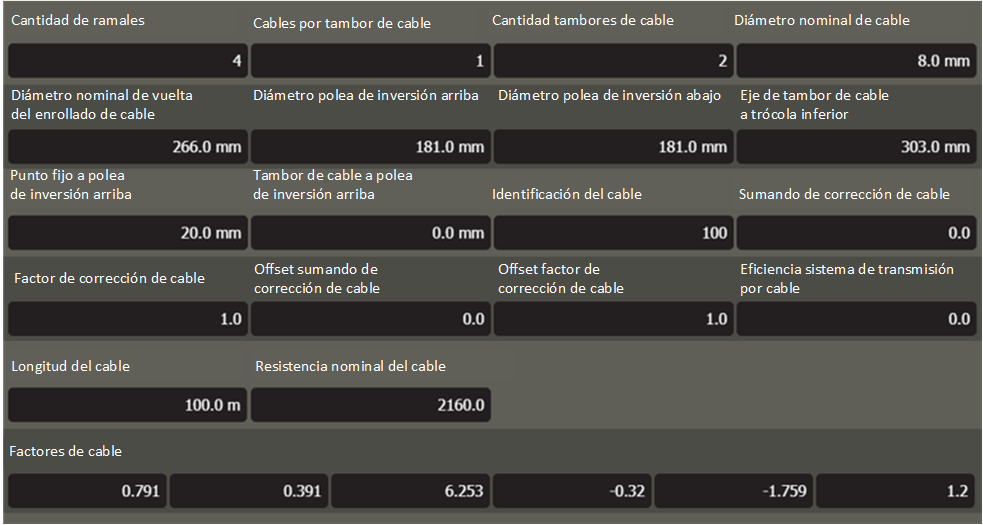
- Aparece la ventana "Parámetros estado de sustitución por desgaste".
- Leer los parámetros deseados:
- "Cantidad de ramales": número de ramales del cable que discurren entre la trócola y el bastidor del carro.
- "Cables por tambor de cable":
1: Un extremo del cable se enrolla en el tambor de cable, el otro extremo está en el punto fijo.
2: Ambos extremos del cable se enrollan en el tambor de cable (polipasto de cable con sistema elevador True Vertical Lift, disposición D4/2)
- "Cantidad tambores de cable": cantidad de tambores de cable por polipasto
1: Polipasto de cable para puentes grúa monorraíl (modelo E, S, U) o para puentes grúa birraíl (modelo D, DA, DQA)
2: Doble mecanismo de elevación (modelo Z, ZA)
- "Diámetro nominal de cable": diámetro del cable en el tambor de cable
- "Diámetro nominal de vuelta del enrollado de cable": diámetro de una sola vuelta del cable en el tambor de cable (diámetro del tambor + diámetro del cable)
- "Diámetro polea de inversión arriba": diámetro de la polea de inversión arriba + diámetro del cable
- "Diámetro polea de inversión abajo": diámetro de la polea de inversión abajo + diámetro del cable
- "Eje de tambor de cable a trócola inferior": distancia entre el eje del tambor de cable y el eje de la(s) polea(s) de inversión de la trócola.
- "Punto fijo a polea de inversión arriba": distancia desde el punto fijo hasta el eje de la polea de inversión superior
- "Tambor de cable a polea de inversión arriba": Distancia desde el eje del tambor de cable hasta el eje de la polea de inversión superior.
- "Identificación de cable": Identificación del cable de ABUS (A100=100, A101=101, A102=102, A103=103, A104=104, A105=105, A106=106)
- "Sumando de corrección de cable": valor interno para el cálculo
- "Factor de corrección de cable": valor interno para el cálculo
- "Offset sumando de corrección de cable": valor interno para el cálculo
- "Offset factor de corrección de cable": valor interno para el cálculo
- "Eficiencia sistema de transmisión por cable": valor interno para el cálculo
- "Longitud del cable": longitud total del cable
- "Resistencia nominal del cable": resistencia del cable
- "Factores de cable": valores internos para el cálculo
Comprobar el seguro de sobrecarga.
El seguro de sobrecarga debe verificarse en la comprobación periódica y debe desconectar el movimiento de elevación en caso de sobrecarga.
Condiciones para la comprobación del seguro de sobrecarga:
- Para este paso se requiere una carga de ensayo.
- La masa de la carga de ensayo debe ser conocida con precisión.
- La masa de la carga de ensayo debería equivaler, a ser posible, a la capacidad máxima de carga de la grúa/del carro, o estar lo más cerca posible de la capacidad máxima de carga de la grúa/del carro.
Ya que el seguro de sobrecarga reacciona en caso de una sobrecarga del 110 %, en KranOS puede reducirse temporalmente el factor para la medición de la sobrecarga. De esta forma, el seguro de sobrecarga puede activarse también con una carga de ensayo inferior al 110 % de la capacidad de carga máxima de la grúa.
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "SERVICE" (nivel de usuario [2]).
Abrir los parámetros para el perfil de elevación
Vista general: Navegación en KranOS |
|---|
Usuario "SERVICE" 🡪 "Polipasto" 🡪 "Parámetros perfil de elevación" |
- Iniciar sesión como usuario "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS" en «Iniciar sesión en KranOS».
- Seleccionar el polipasto deseado en el menú principal (por ejemplo, polipasto 1).
- Se abre la ventana para el polipasto deseado.
- En el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Parámetros perfil de elevación".
Reducción del "Factor de sobrecarga"
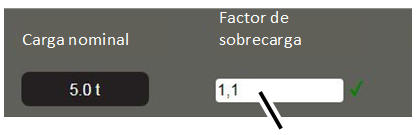
- Aparece la pantalla "Parámetros perfil de elevación".
- Introducir en el campo "Factor de sobrecarga" un factor que convierta la carga de ensayo presente en sobrecarga.
- Clicar en "Guardar en PLC".
Elevar la carga de ensayo
- Observar las disposiciones sobre seguridad laboral y levantar la carga.
- El seguro de sobrecarga debe activarse.
- El indicador LED matricial parpadea.
- Bajar la carga de ensayo.
Restablecer el seguro de sobrecarga
- Desconectar la grúa por el interruptor de conexión a la red o interruptor de desconexión de la red.
- Esperar 60 segundos.
- Volver a conectar la grúa.
- El ABUControl se vuelve a poner en marcha.
- El factor de sobrecarga se restablece a su valor anterior.
Mantenimiento
Afecta a todas aquellas personas que mantienen, reparan o transforman la grúa.
El cliente/usuario de la grúa es responsable de elegir a personal operario con la cualificación adecuada para el mantenimiento.
Ejemplo de persona capacitada:
- Personas con amplios conocimientos por una formación especializada en construcción de maquinaria y sistemas eléctricos para grúas.
- Personas con suficiente experiencia en el manejo, montaje y mantenimiento de grúas.
- Personas con amplios conocimientos sobre la normativa técnica, las directrices y las normas de seguridad aplicables en cada país.
- Personas con formación regular por parte de ABUS.
ABUS no asume responsabilidad alguna por daños debidos a reparaciones realizadas incorrectamente o por personal no cualificado.
ABUS recomienda encargar el mantenimiento y la reparación al servicio técnico de ABUS.
Utilice exclusivamente recambios originales ABUS. En caso contrario se cancelarán todos los derechos a garantía.
Advertencias sobre la seguridad en labores de puesta a punto
Se deberán observar las siguientes advertencias de seguridad en todos los trabajos de mantenimiento en la grúa con ABUControl:
- Desconecte el interruptor de conexión a la red. Asegure el interruptor para evitar que se vuelva a conectar por error.
- Abrir el interruptor seccionador de fusibles en el cuadro eléctrico de la grúa. Asegurar el interruptor con un candado para que no vuelva a cerrarse inesperadamente.
- Utilice una plataforma elevadora y un arnés de seguridad adecuados.
- Cierre suficientemente el área de trabajo alrededor de la plataforma elevadora.
- Desconecte otras grúas que circulen por la misma vía o grúas que se desplacen por encima o por debajo de la grúa que deba mantenerse. Asegure el interruptor para evitar una reconexión no intencionada. Otras grúas podrían tumbar la plataforma elevadora o chocar contra la grúa que se está manteniendo.
- Informe a las personas a su alrededor del trabajo de mantenimiento.
- Los trabajos en el sistema eléctrico de la grúa deben ser realizados sólo por electricistas especializados.
- Tras pulsar el pulsador de paro de emergencia sigue habiendo altas tensiones en el mando de la grúa y en el del carro, que pueden provocar la muerte.
Estas advertencias de seguridad se aplican en particular para la grúa con ABUControl:
- Antes de trabajar en la grúa hay que cortar la alimentación eléctrica y esperar al menos 15 minutos hasta que se haya descargado toda la tensión en los circuitos intermedios del convertidor de frecuencia.
- No abrir las carcasas del convertidor de frecuencia.
Desconexión de la grúa
Desconexión de la grúa con interruptor seccionador de fusibles
El interruptor seccionador de fusibles en el mando de la grúa cumple la función del interruptor de desconexión de la red. Con él puede desconectarse casi toda la corriente de la grúa.
Esto es especialmente aconsejable cuando no se puede desconectar la instalación de grúa completa con un solo interruptor de conexión a la red.
Rótulo de seguridad de producto sobre la tapa del mando para la desconexión de la grúa.
- Abrir el mando de la grúa.
- Observar las disposiciones sobre seguridad laboral y abatir el interruptor seccionador de fusibles por su asa hacia abajo.
- Asegurar el interruptor con un candado para que no vuelva a cerrarse inesperadamente.
- Esperar 15 minutos hasta que desaparezcan todas las tensiones en el mando de la grúa.
- La grúa ha quedado libre de tensión a partir del interruptor seccionador de fusibles. Pero hasta el seccionador sigue habiendo corriente. En circuitos de corriente especial (como para sistemas de sujeción de cargas) puede seguir habiendo corriente con el seccionador abierto.
Cambio de fusibles
Cartucho fusible
- Abrir el interruptor seccionador de fusibles.
- Cambiar el cartucho fusible.
- Cerrar el interruptor seccionador de fusibles.
Ajustar los puntos de conmutación para el fin de carrera de seguridad y para el fin de carrera de elevación superior.
El polipasto de cable tiene un interruptor de fin de engranaje con tres puntos de conmutación.
Los puntos de conmutación para el fin de carrera de elevación superior y el fin de carrera de seguridad vienen ajustados y precintados de fábrica.
En caso necesario (por ejemplo, cuando el gancho no deba subir tanto por presencia de un travesaño), tras cambiar el cable o tras reparaciones puede ser necesario volver a ajustar el punto de conmutación para el final de carrera superior.
Determinar los puntos de conmutación
Punto de conmutación
fin de carrera de seguridad C1
- La dimensión de gancho (medida C) es por norma la posición más alta a la que puede desplazarse el gancho sin dañar el cable. Aquí se tiene en cuenta un cierto margen de seguridad.
- La dimensión de gancho (medida C) es básicamente la distancia entre el borde inferior de la roldana del polipasto de cable y el canto interior del gancho de carga.
- La dimensión del gancho (medida C) se refiere siempre a un gancho de serie.. En caso de ganchos de mayor o menor tamaño, la dimensión de gancho se extraerá de la hoja técnica del polipasto.
- El punto de conmutación para el final de carrera de seguridad se llama C1 y está algo por encima de la dimensión de gancho. Es la posición absoluta más alta a la que puede desplazarse el gancho sin dañar el cable.
- El punto de conmutación para el limitador de carrera superior se llama C2 está algo por debajo de la dimensión de gancho.
- Ambos puntos de conmutación (C1 y C2) tienen sus cantos de referencia alternativos A1 y A2 (distancia entre un canto de fácil alcance desde abajo en el polipasto de cable y el eje de la polea de inversión en la trócola) así como B1 y B2 (distancia entre un canto de fácil alcance desde abajo en el polipasto de cable y el canto superior de la trócola). Estas dimensiones adicionales pueden utilizarse alternativamente a la dimensión de gancho y pueden facilitar la medición. Además, son independientes del tamaño del gancho y pueden utilizarse con ganchos más pequeños o más grandes.
- Elegir el canto de referencia adecuado en el polipasto de cable y en la trócola del siguiente dibujo.
- Leer las medidas C1 y C2 o alternativamente A1 y A2 o B1 y B2 en la siguiente tabla
Cantos de referencia en el polipasto de cable según modelo:
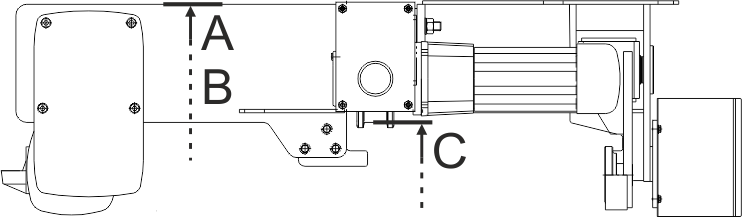
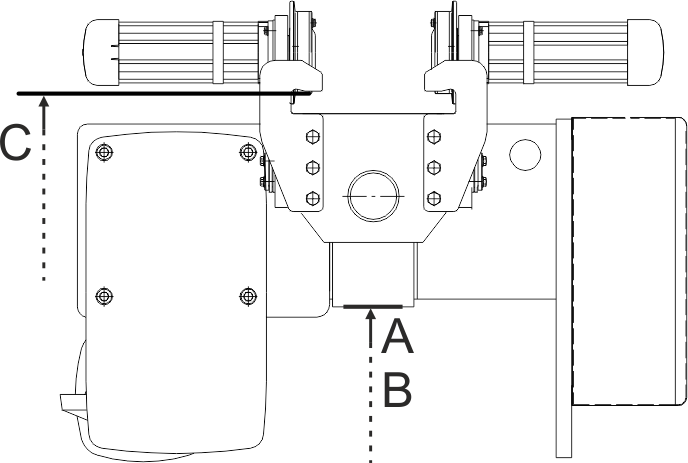
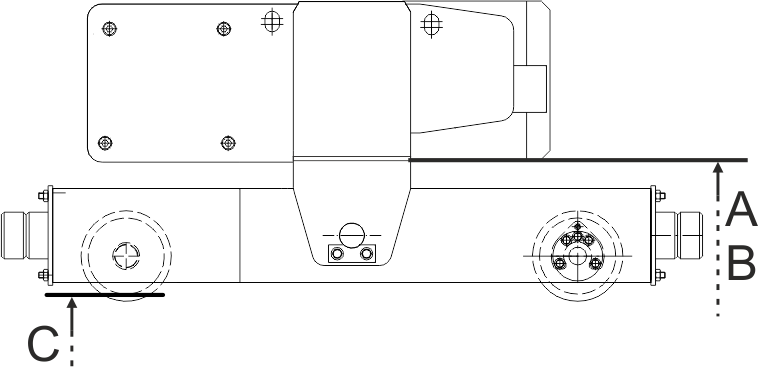
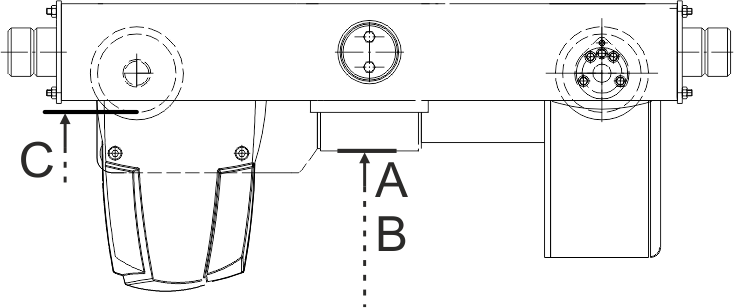
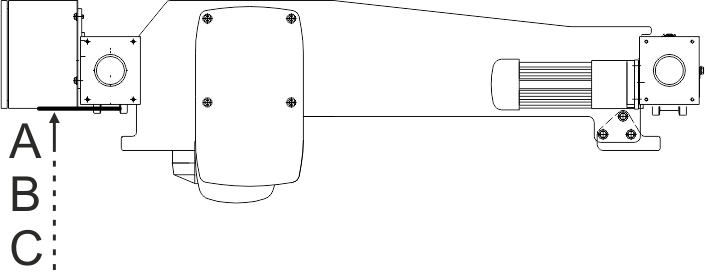
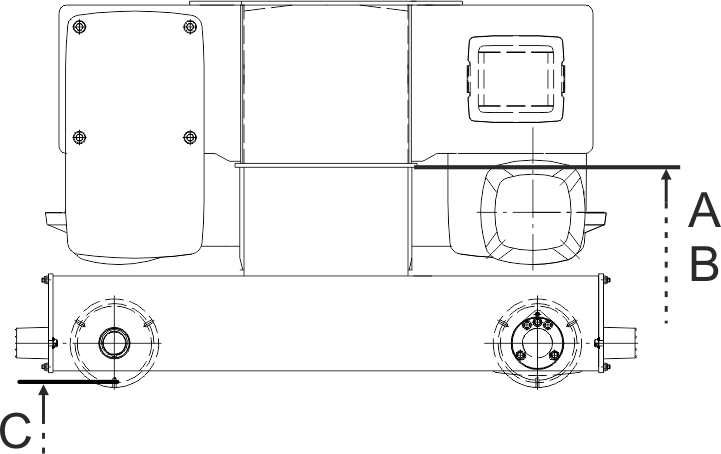
Cantos de referencia en la trócola:
Dimensión de ganchoPunto de conmutación fin de carrera de seguridad
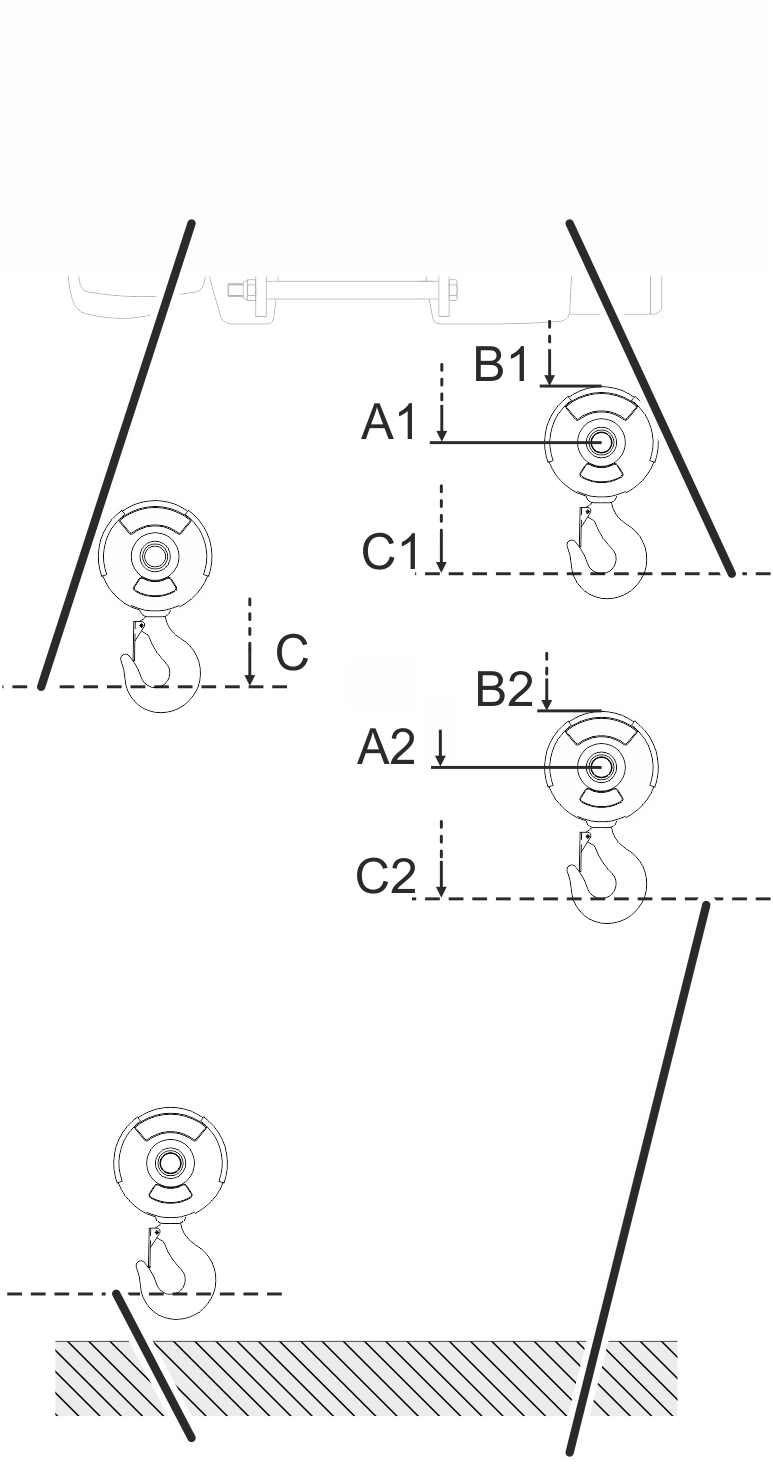
Fundamentos:
- 146 vueltas del tornillo de graduación giran la leva de mando en el interruptor de fin de engranaje una vuelta completa de 360º.
- En la tabla siguiente se indica cuántos milímetros de recorrido de gancho supone una vuelta del tornillo de graduación.
- Al girar el tornillo de graduación hacia la derecha se desplaza el punto de conmutación hacia abajo, Al girar el tornillo de graduación hacia la izquierda se desplaza el punto de conmutación hacia arriba.
- En la tabla siguiente se indica cuántos milímetros de recorrido de gancho se desplazan en la zona muerta del microinterruptor (histéresis de conmutación).
Punto de conmutación |
Punto de conmutación |
Zona muerta (histéresis de conmutación) |
Recorrido de gancho por cada vuelta del tornillo de graduación |
|||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|
Diseño |
Tamaño |
Ramales |
Ancho de huella [mm] |
Dimensión de gancho |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
E |
800 |
4/1 |
Hasta 300 |
400 |
165 |
70 |
380 |
215 |
120 |
430 |
55 |
71 |
E |
1000 * |
2/1 |
Hasta 300 |
567 |
210 |
105 |
525 |
310 |
205 |
625 |
120 |
154 |
E |
1000 * |
4/1 |
Hasta 300 |
500 |
230 |
125 |
480 |
279 |
175 |
530 |
60 |
77 |
E |
2000 |
2/1 |
Hasta 300 |
580 |
180 |
70 |
540 |
280 |
170 |
640 |
130 |
172 |
E |
2000 |
4/1 |
Hasta 300 |
500 |
195 |
80 |
480 |
245 |
130 |
530 |
65 |
86 |
E |
3000 |
2/1 |
Hasta 300 |
664 |
215 |
70 |
625 |
315 |
170 |
734 |
160 |
214 |
E |
3000 |
4/1 |
Hasta 300 |
580 |
235 |
90 |
560 |
285 |
140 |
610 |
80 |
107 |
E |
5000 |
2/1 |
Hasta 350 |
830 |
295 |
110 |
790 |
395 |
210 |
890 |
178 |
238 |
E |
5000 |
4/1 |
Hasta 350 |
825 |
375 |
190 |
805 |
425 |
240 |
855 |
89 |
119 |
E |
6000 |
2/1 |
Hasta 350 |
830 |
295 |
110 |
790 |
395 |
210 |
890 |
194 |
260 |
*-Los valores indicados se aplican al GM 1000 Kompakt y al GM 1000 modular. Los valores son idénticos para ambos.
Solo para polipasto de cable E con mayor ancho de vía
Este apartado de aplica sólo a polipastos de cable de diseño E con un ancho de vía superior al indicado en la tabla anterior.
Calcular una dimensión de gancho mayor
A partir de un determinado ancho de vía hay que aumentar la dimensión de gancho
- A la dimensión de gancho de la tabla anterior debe sumarse la dimensión adicional de esta tabla.
Ancho de vía |
Tamaño 800 |
Tamaño 1000 |
Tamaño 1000 |
Tamaño 2000 |
Tamaño 2000 |
Tamaño 3000 |
Tamaño 3000 |
Tamaño 5000 |
Tamaño 5000 |
Tamaño 6000 |
|---|---|---|---|---|---|---|---|---|---|---|
300 |
0 |
0 |
0 |
0 |
0 |
0 |
0 |
- |
- |
- |
350 |
49 |
39 |
45 |
43 |
53 |
62 |
80 |
0 |
0 |
0 |
400 |
98 |
78 |
89 |
86 |
106 |
124 |
160 |
76 |
74 |
76 |
450 |
146 |
117 |
134 |
129 |
159 |
187 |
240 |
152 |
148 |
152 |
500 |
195 |
156 |
178 |
172 |
212 |
249 |
320 |
228 |
222 |
228 |
550 |
- |
- |
- |
- |
265 |
311 |
401 |
304 |
296 |
304 |
600 |
- |
- |
- |
- |
318 |
373 |
481 |
380 |
370 |
380 |
650 |
- |
- |
- |
- |
371 |
435 |
561 |
456 |
444 |
456 |
700 |
- |
- |
- |
- |
424 |
498 |
641 |
532 |
518 |
532 |
Punto de conmutación |
Punto de conmutación |
Zona muerta (histéresis de conmutación) |
Recorrido de gancho por cada vuelta del tornillo de graduación |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Diseño |
Tamaño |
Ramales |
Dimensión de gancho |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
S |
800 |
4/1 |
343 |
335 |
245 |
323 |
385 |
295 |
377 |
55 |
71 |
S |
1000 |
4/1 |
420 |
420 |
315 |
400 |
470 |
365 |
450 |
60 |
77 |
S |
2000 |
4/1 |
440 |
405 |
290 |
420 |
455 |
340 |
470 |
65 |
86 |
S |
3000 |
2/1 |
699 |
520 |
370 |
659 |
620 |
470 |
760 |
160 |
214 |
S |
3000 |
4/1 |
550 |
540 |
395 |
530 |
590 |
445 |
580 |
80 |
107 |
Punto de conmutación |
Punto de conmutación |
Zona muerta (histéresis de conmutación) |
Recorrido de gancho por cada vuelta del tornillo de graduación |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Diseño |
Tamaño |
Ramales |
Dimensión de gancho |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
U |
5000 |
4/1 |
1132 |
270 |
80 |
1110 |
320 |
130 |
1160 |
89 |
119 |
U |
6000 |
2/1 |
1256 |
235 |
50 |
1215 |
335 |
150 |
1315 |
194 |
260 |
U |
6000 |
4/1 |
1241 |
260 |
70 |
1220 |
310 |
120 |
1270 |
97 |
130 |
U |
7000 |
2/1 |
1615 |
330 |
90 |
1575 |
430 |
190 |
1675 |
254 |
342 |
Punto de conmutación |
Punto de conmutación |
Zona muerta (histéresis de conmutación) |
Recorrido de gancho por cada vuelta del tornillo de graduación |
|||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|
Diseño |
Tamaño |
Ramales |
Ancho de huella [mm] |
Dimensión de gancho |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
D |
800 |
4/1 |
144 |
170 |
80 |
125 |
220 |
130 |
175 |
55 |
71 |
|
D |
1000 |
4/1 |
195 |
190 |
85 |
175 |
240 |
135 |
225 |
60 |
77 |
|
D |
2000 |
2/1 |
295 |
160 |
50 |
255 |
260 |
150 |
355 |
130 |
172 |
|
D |
2000 |
4/1 |
215 |
175 |
60 |
195 |
225 |
110 |
245 |
65 |
86 |
|
D |
3000 |
2/1 |
315 |
190 |
45 |
275 |
290 |
150 |
375 |
160 |
214 |
|
D130 |
3000 |
4/1 |
260 |
230 |
85 |
240 |
280 |
134 |
290 |
80 |
107 |
|
D160 |
3000 |
4/1 |
260 |
225 |
80 |
240 |
275 |
129 |
290 |
80 |
107 |
|
D |
5000 |
2/1 |
440 |
240 |
50 |
400 |
340 |
150 |
500 |
178 |
238 |
|
D |
5000 |
4/1 |
160 |
385 |
285 |
100 |
365 |
335 |
150 |
415 |
89 |
119 |
D |
5000 |
4/1 |
200 |
385 |
305 |
120 |
355 |
170 |
||||
D |
5000 |
4/2 |
320 |
330 |
220 |
280 |
430 |
320 |
380 |
178 |
238 |
|
D |
6000 |
2/1 |
520 |
235 |
50 |
480 |
335 |
150 |
580 |
194 |
260 |
|
D |
6000 |
4/1 |
267 |
260 |
73 |
247 |
310 |
123 |
297 |
97 |
130 |
|
D |
6000 |
6/1 |
606 |
355 |
168 |
586 |
405 |
218 |
636 |
65 |
87 |
|
D |
7000 |
2/1 |
572 |
344 |
103 |
532 |
444 |
203 |
632 |
254 |
342 |
|
D |
7000 |
4/1 |
501 |
380 |
139 |
481 |
430 |
189 |
531 |
127 |
171 |
|
D |
7000 |
6/1 |
hasta 2000 |
717 |
520 |
280 |
690 |
570 |
330 |
745 |
85 |
114 |
D |
7000 |
6/1 |
a partir de 2000 |
897 |
520 |
280 |
875 |
570 |
330 |
925 |
85 |
114 |
D |
7000 |
4/2 |
236 |
240 |
50 |
195 |
340 |
150 |
295 |
254 |
342 |
|
D |
7000 |
8/2 |
516 |
260 |
70 |
495 |
310 |
120 |
545 |
127 |
171 |
|
Punto de conmutación |
Punto de conmutación |
Zona muerta (histéresis de conmutación) |
Recorrido de gancho por cada vuelta del tornillo de graduación |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Diseño |
Tamaño |
Ramales |
Dimensión de gancho |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
DA |
800 |
4/1 |
429 |
170 |
80 |
410 |
220 |
130 |
460 |
55 |
71 |
DA |
1000 |
4/1 |
520 |
190 |
85 |
500 |
240 |
135 |
550 |
60 |
77 |
DA |
2000 |
2/1 |
621 |
160 |
50 |
580 |
260 |
150 |
681 |
130 |
172 |
DA |
2000 |
4/1 |
544 |
175 |
60 |
520 |
225 |
110 |
570 |
65 |
86 |
DA |
3000 |
2/1 |
700 |
193 |
45 |
660 |
290 |
145 |
760 |
160 |
214 |
DA |
3000 |
4/1 |
620 |
225 |
80 |
600 |
275 |
130 |
650 |
80 |
107 |
DA |
5000 |
2/1 |
825 |
240 |
50 |
785 |
340 |
150 |
885 |
178 |
238 |
DA |
5000 |
4/1 |
813 |
285 |
100 |
795 |
335 |
150 |
845 |
89 |
119 |
DA160 |
6000 |
2/1 |
949 |
235 |
50 |
910 |
335 |
150 |
1010 |
194 |
260 |
DA200 |
6000 |
4/1 |
470 |
260 |
70 |
450 |
310 |
120 |
500 |
97 |
130 |
DA280 |
6000 |
4/1 |
832 |
260 |
70 |
810 |
310 |
120 |
860 |
97 |
130 |
DA280 |
6000 |
6/1 |
1068 |
352 |
165 |
1050 |
400 |
215 |
1100 |
65 |
87 |
DA200 |
7000 |
2/1 |
1284 |
345 |
105 |
1245 |
445 |
205 |
1345 |
254 |
342 |
DA |
7000 |
4/1 |
913 |
375 |
135 |
895 |
425 |
185 |
943 |
127 |
171 |
DA |
7000 |
6/1 |
1370 |
515 |
275 |
1350 |
565 |
325 |
1400 |
85 |
114 |
Punto de conmutación |
Punto de conmutación |
Zona muerta (histéresis de conmutación) |
Recorrido de gancho por cada vuelta del tornillo de graduación |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Diseño |
Tamaño |
Ramales |
Dimensión de gancho |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
DQA |
2000 |
2/1 |
525 |
125 |
10 |
485 |
225 |
110 |
585 |
130 |
172 |
DQA |
2000 |
4/1 |
445 |
140 |
30 |
425 |
190 |
80 |
475 |
65 |
86 |
DQA |
3000 |
2/1 |
639 |
190 |
40 |
600 |
290 |
140 |
700 |
160 |
214 |
DQA |
3000 |
4/1 |
555 |
210 |
65 |
535 |
260 |
115 |
585 |
80 |
107 |
DQA |
5000 |
2/1 |
810 |
275 |
90 |
770 |
375 |
190 |
870 |
178 |
238 |
DQA |
5000 |
4/1 |
712 |
265 |
75 |
690 |
315 |
125 |
740 |
89 |
119 |
DQA |
6000 |
2/1 |
870 |
335 |
150 |
830 |
435 |
250 |
930 |
194 |
260 |
DQA |
6000 |
4/1 |
745 |
250 |
60 |
725 |
300 |
110 |
775 |
97 |
130 |
DQA350 |
7000 |
4/1 |
970 |
375 |
135 |
950 |
425 |
185 |
1000 |
127 |
171 |
Punto de conmutación |
Punto de conmutación |
Zona muerta (histéresis de conmutación) |
Recorrido de gancho por cada vuelta del tornillo de graduación |
|||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|
Diseño |
Tamaño |
Ramales |
Ancho de huella [mm] |
Dimensión de gancho |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
Z |
5000 |
4/2 |
413 |
490 |
300 |
375 |
590 |
400 |
475 |
178 |
238 |
|
Z |
5000 |
8/2 |
631 |
505 |
315 |
610 |
555 |
365 |
660 |
89 |
119 |
|
Z |
6000 |
4/2 |
414 |
485 |
300 |
375 |
585 |
400 |
475 |
194 |
260 |
|
Z280 |
6000 |
8/2 |
638 |
450 |
310 |
620 |
550 |
360 |
670 |
97 |
130 |
|
Z350 |
6000 |
8/2 |
643 |
450 |
260 |
625 |
500 |
310 |
675 |
97 |
130 |
|
Z |
7000 |
4/2 |
668 |
525 |
285 |
630 |
625 |
385 |
730 |
254 |
342 |
|
Z |
7000 |
6/2 |
hasta 2000 |
717 |
522 |
281 |
697 |
572 |
331 |
747 |
170 |
228 |
Z |
7000 |
6/2 |
a partir de 2000 |
897 |
522 |
281 |
877 |
572 |
331 |
927 |
170 |
228 |
Z |
7000 |
8/2 |
915 |
525 |
284 |
895 |
575 |
334 |
945 |
127 |
171 |
|
Z |
7000 |
10/2 |
960 |
482 |
241 |
940 |
532 |
291 |
990 |
102 |
137 |
|
Z |
7000 |
12/2 |
1378 |
761 |
482 |
1358 |
811 |
532 |
1408 |
85 |
114 |
|
Punto de conmutación |
Punto de conmutación |
Zona muerta (histéresis de conmutación) |
Recorrido de gancho por cada vuelta del tornillo de graduación |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Diseño |
Tamaño |
Ramales |
Dimensión de gancho |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
ZA |
5000 |
8/2 |
1195 |
495 |
305 |
1175 |
545 |
355 |
1225 |
89 |
119 |
ZA280 |
6000 |
8/2 |
1253 |
495 |
305 |
1235 |
545 |
355 |
1285 |
97 |
130 |
ZA350 |
6000 |
8/2 |
1163 |
445 |
255 |
1145 |
495 |
305 |
1195 |
97 |
130 |
ZA |
7000 |
6/2 |
1370 |
515 |
275 |
1350 |
565 |
325 |
1400 |
170 |
228 |
ZA |
7000 |
8/2 |
1430 |
515 |
275 |
1410 |
565 |
325 |
1460 |
127 |
171 |
ZA |
7000 |
10/2 |
1312 |
480 |
240 |
1290 |
530 |
290 |
1340 |
102 |
137 |
Desplazarse hasta el punto de conmutación del fin de carrera de seguridad
El punto de conmutación del fin de carrera de seguridad solo debe modificarse por un especialista en caso de servicio técnico.
Medidas A1, B1, C1
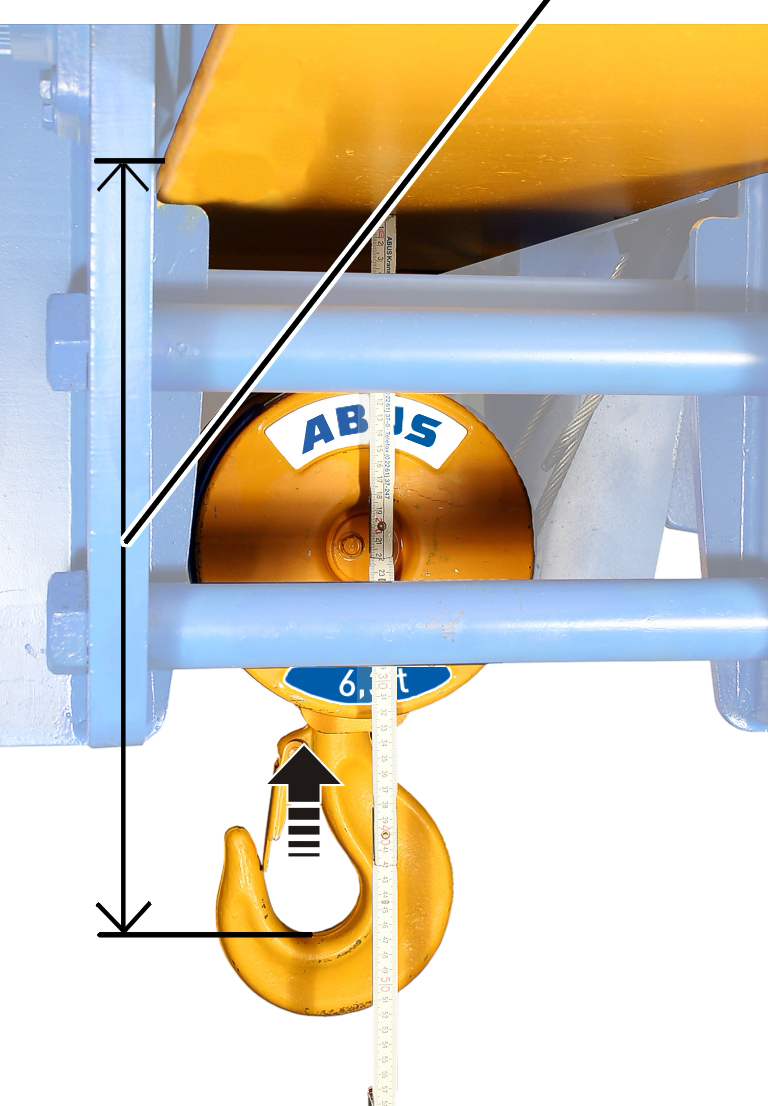
- Puentear manualmente el fin de carrera superior para poder aproximarse al fin de carrera de seguridad.
- Subir el gancho hasta el punto A1, B1 o C1.
Solo con interruptor de fin de engranaje 'GGS'
Soltar los precintos
Precintos
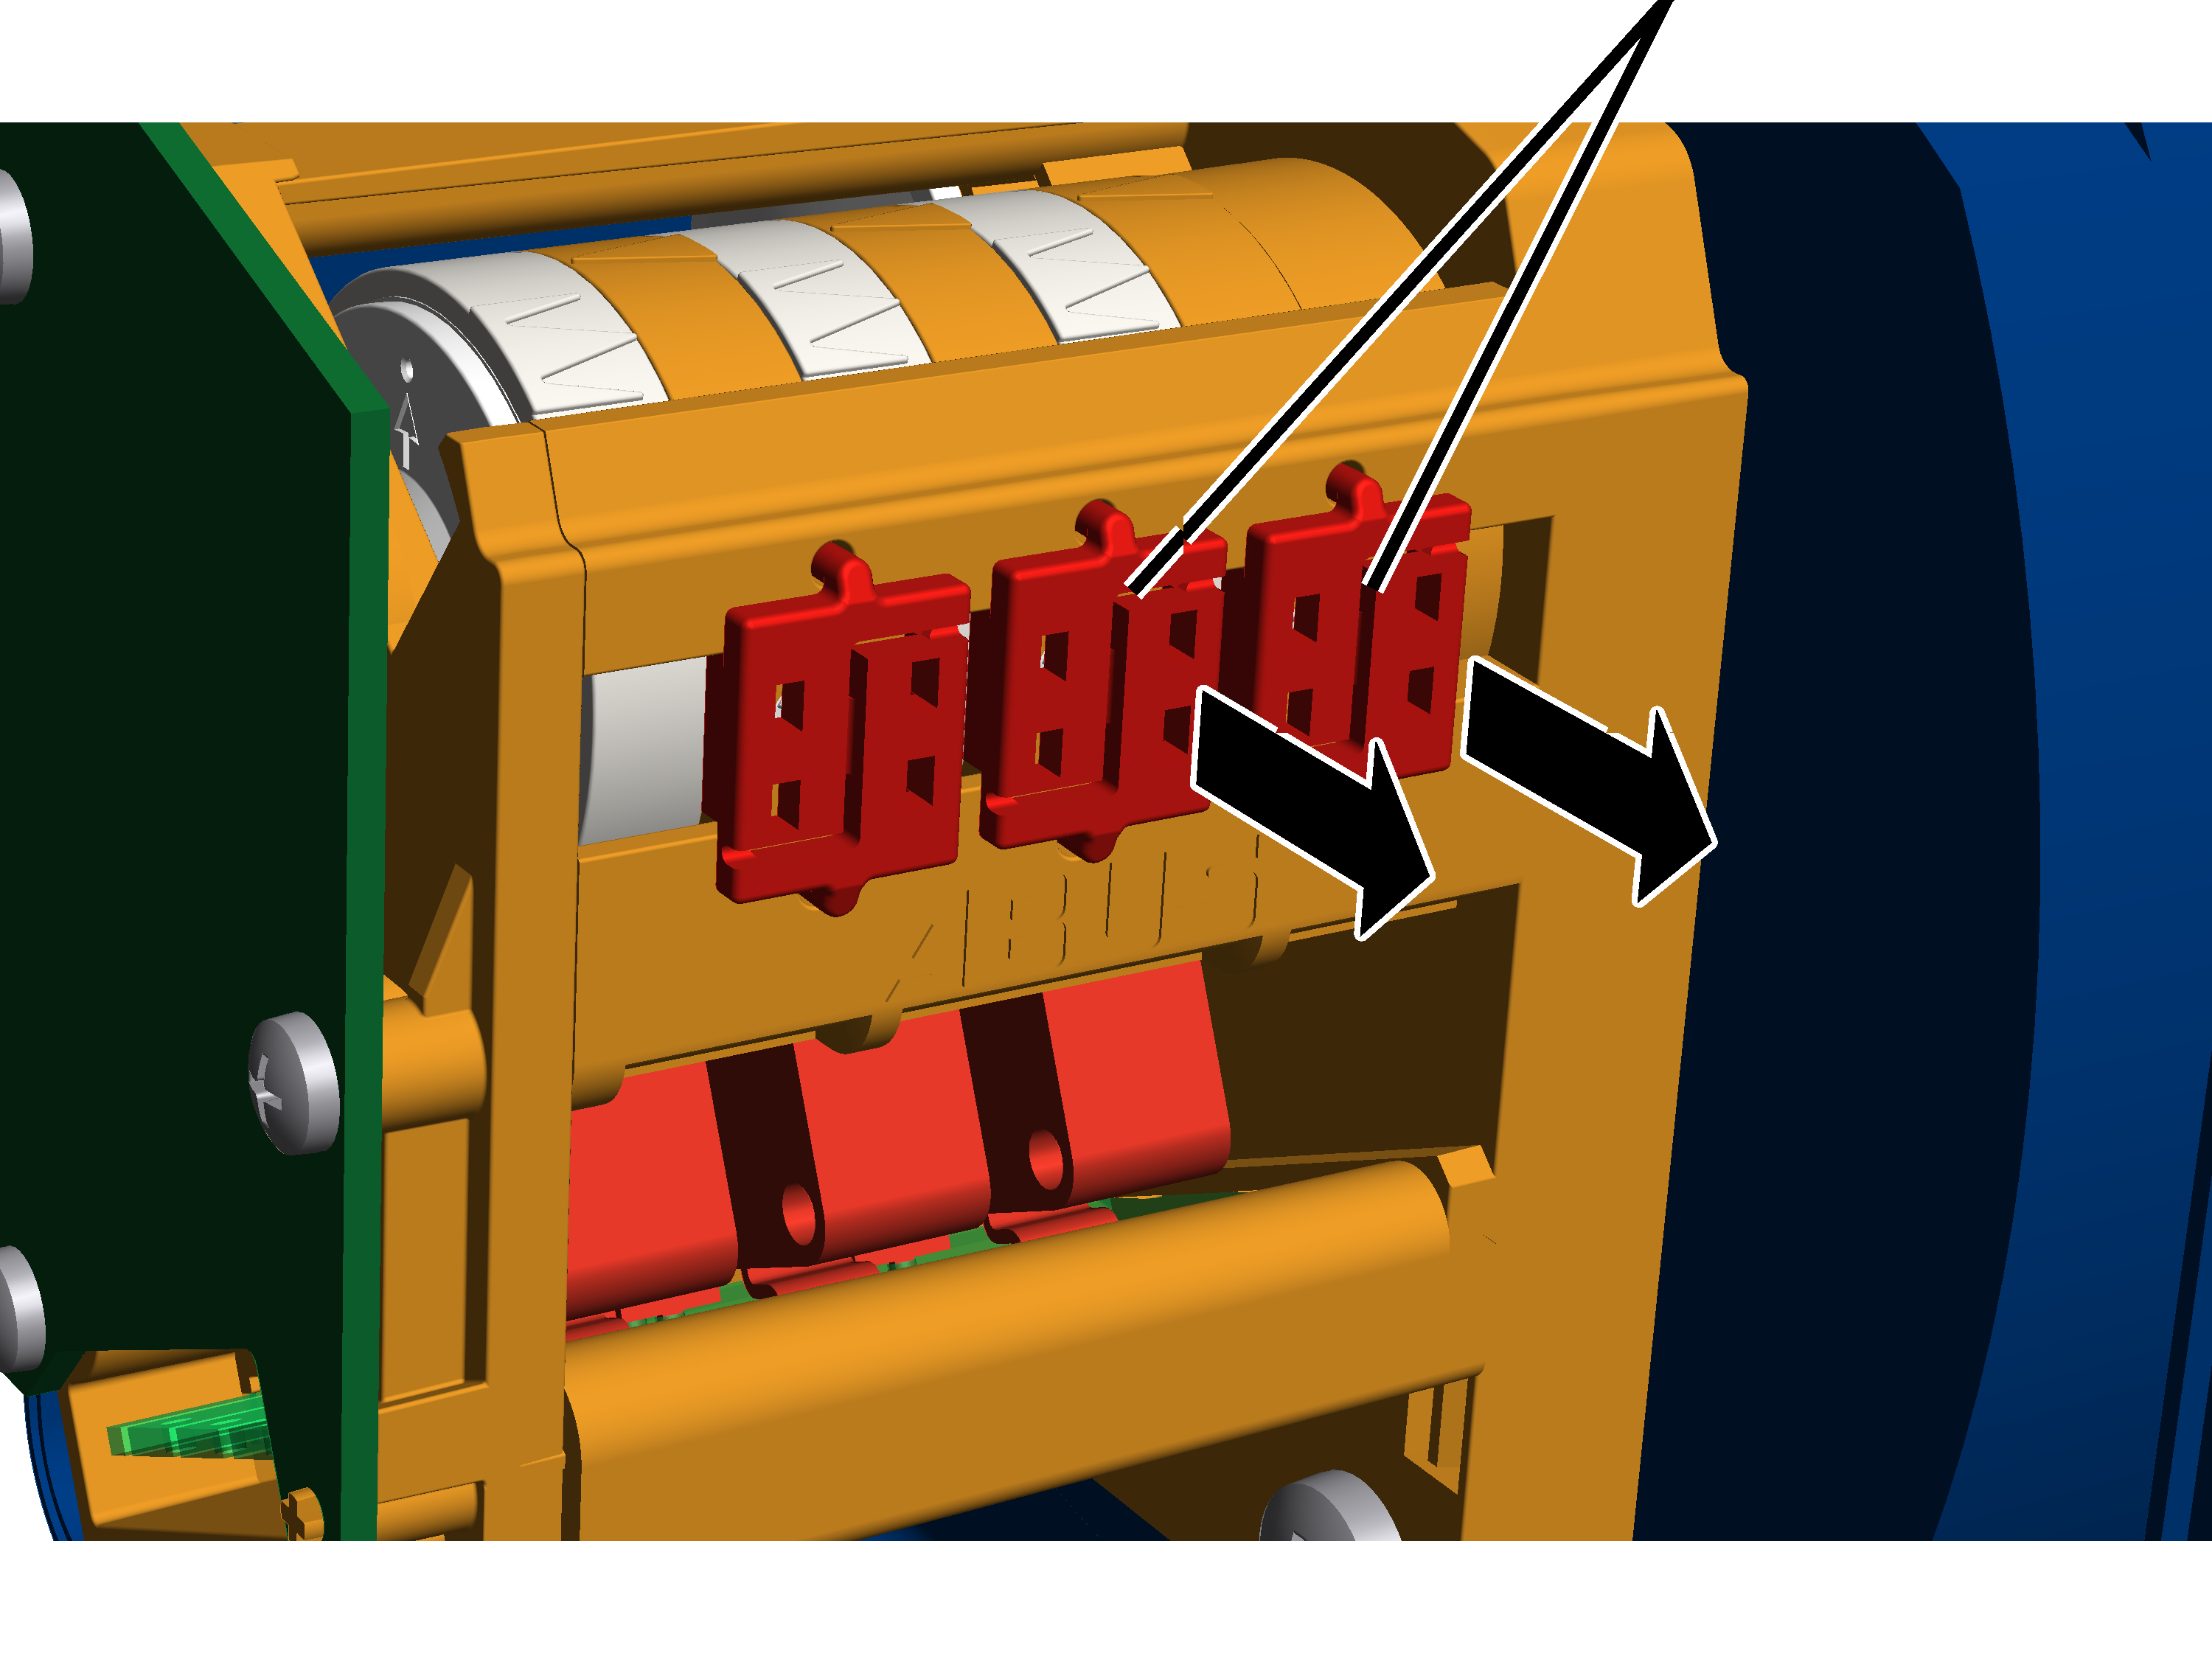
- Abrir la tapa de la carcasa del interruptor de fin de carrera de elevación en el tambor de cable.
- Abrir los precintos por el centro con un destornillador y extraerlos.
Ajustar el fin de carrera de seguridad
El fin de carrera de seguridad se ajusta con el tornillo de graduación derecho.
Indicador blanco del anillo de levasIndicador naranja
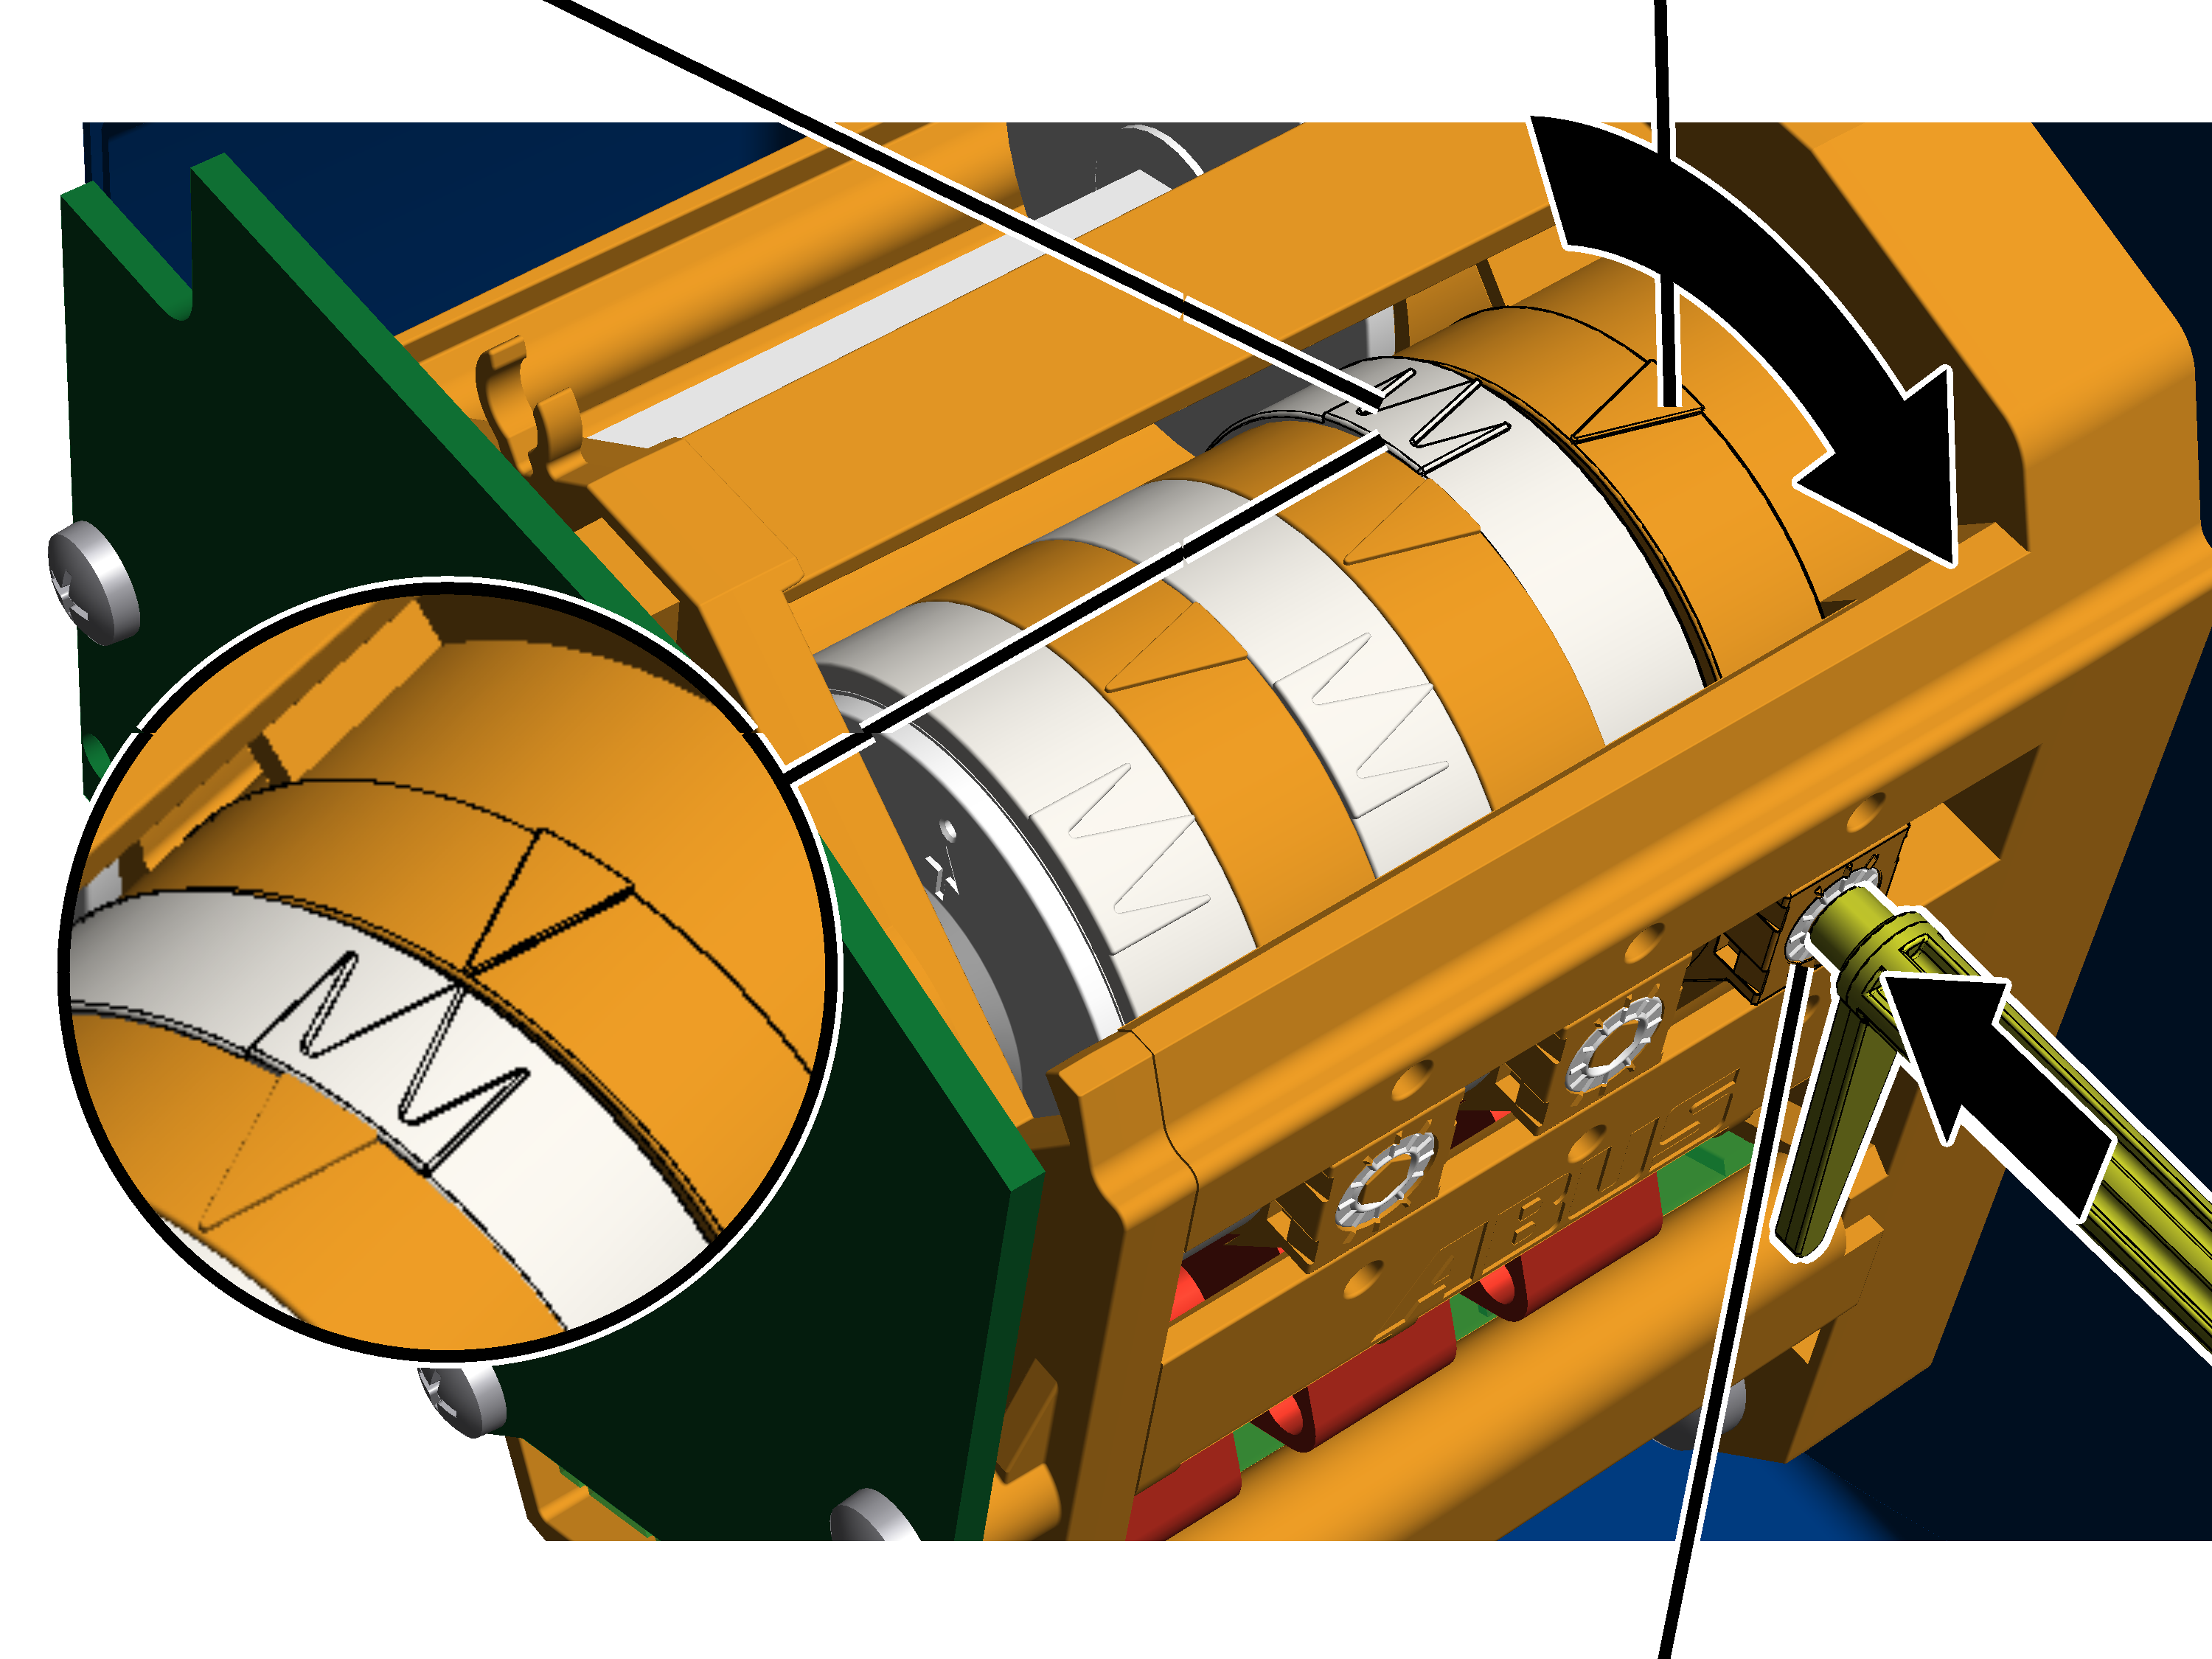
- Extraer la llave de ajuste. Va fijada a dos soportes en el interruptor de fin de engranaje.
Alternativamente se puede utilizar un destornillador para llaves allen SW 3.0 (idealmente con plato de giro).
NO SE DEBE utilizar un destornillador eléctrico.
- Insertar la llave de ajuste en el tornillo de graduación. Debe presionarse ligeramente dentro del tornillo de graduación.
- Caso necesario, girar el tornillo de graduación hasta que el indicador blanco del anillo de levas esté a la izquierda del indicador naranja. No debe estar a la derecha o exactamente sobre el indicador naranja.
- La flecha central blanca muestra la posición exacta del punto de conmutación, las dos flechas más pequeñas a la derecha e izquierda muestra el inicio y el final de la fase de conmutación (histéresis de conmutación).
- Girar el tornillo de graduación de forma que el indicador blanco del anillo de levas gire en sentido de las agujas del reloj. Seguir girando hasta que el indicador blanco se sitúa exactamente sobre el indicador naranja y se escuche un clic.
- Girando a la derecha se desplaza el punto de conmutación hacia abajo.
- Girando a la izquierda se desplaza el punto de conmutación hacia arriba.
- Ya está ajustado el punto de conmutación del fin de carrera de seguridad.
En este punto de conmutación, el ABUControl desconecta el contactor principal de la grúa. Este punto de conmutación sólo se acciona cuando el fin de carrera superior no ha actuado (por ejemplo, por estar defectuoso).
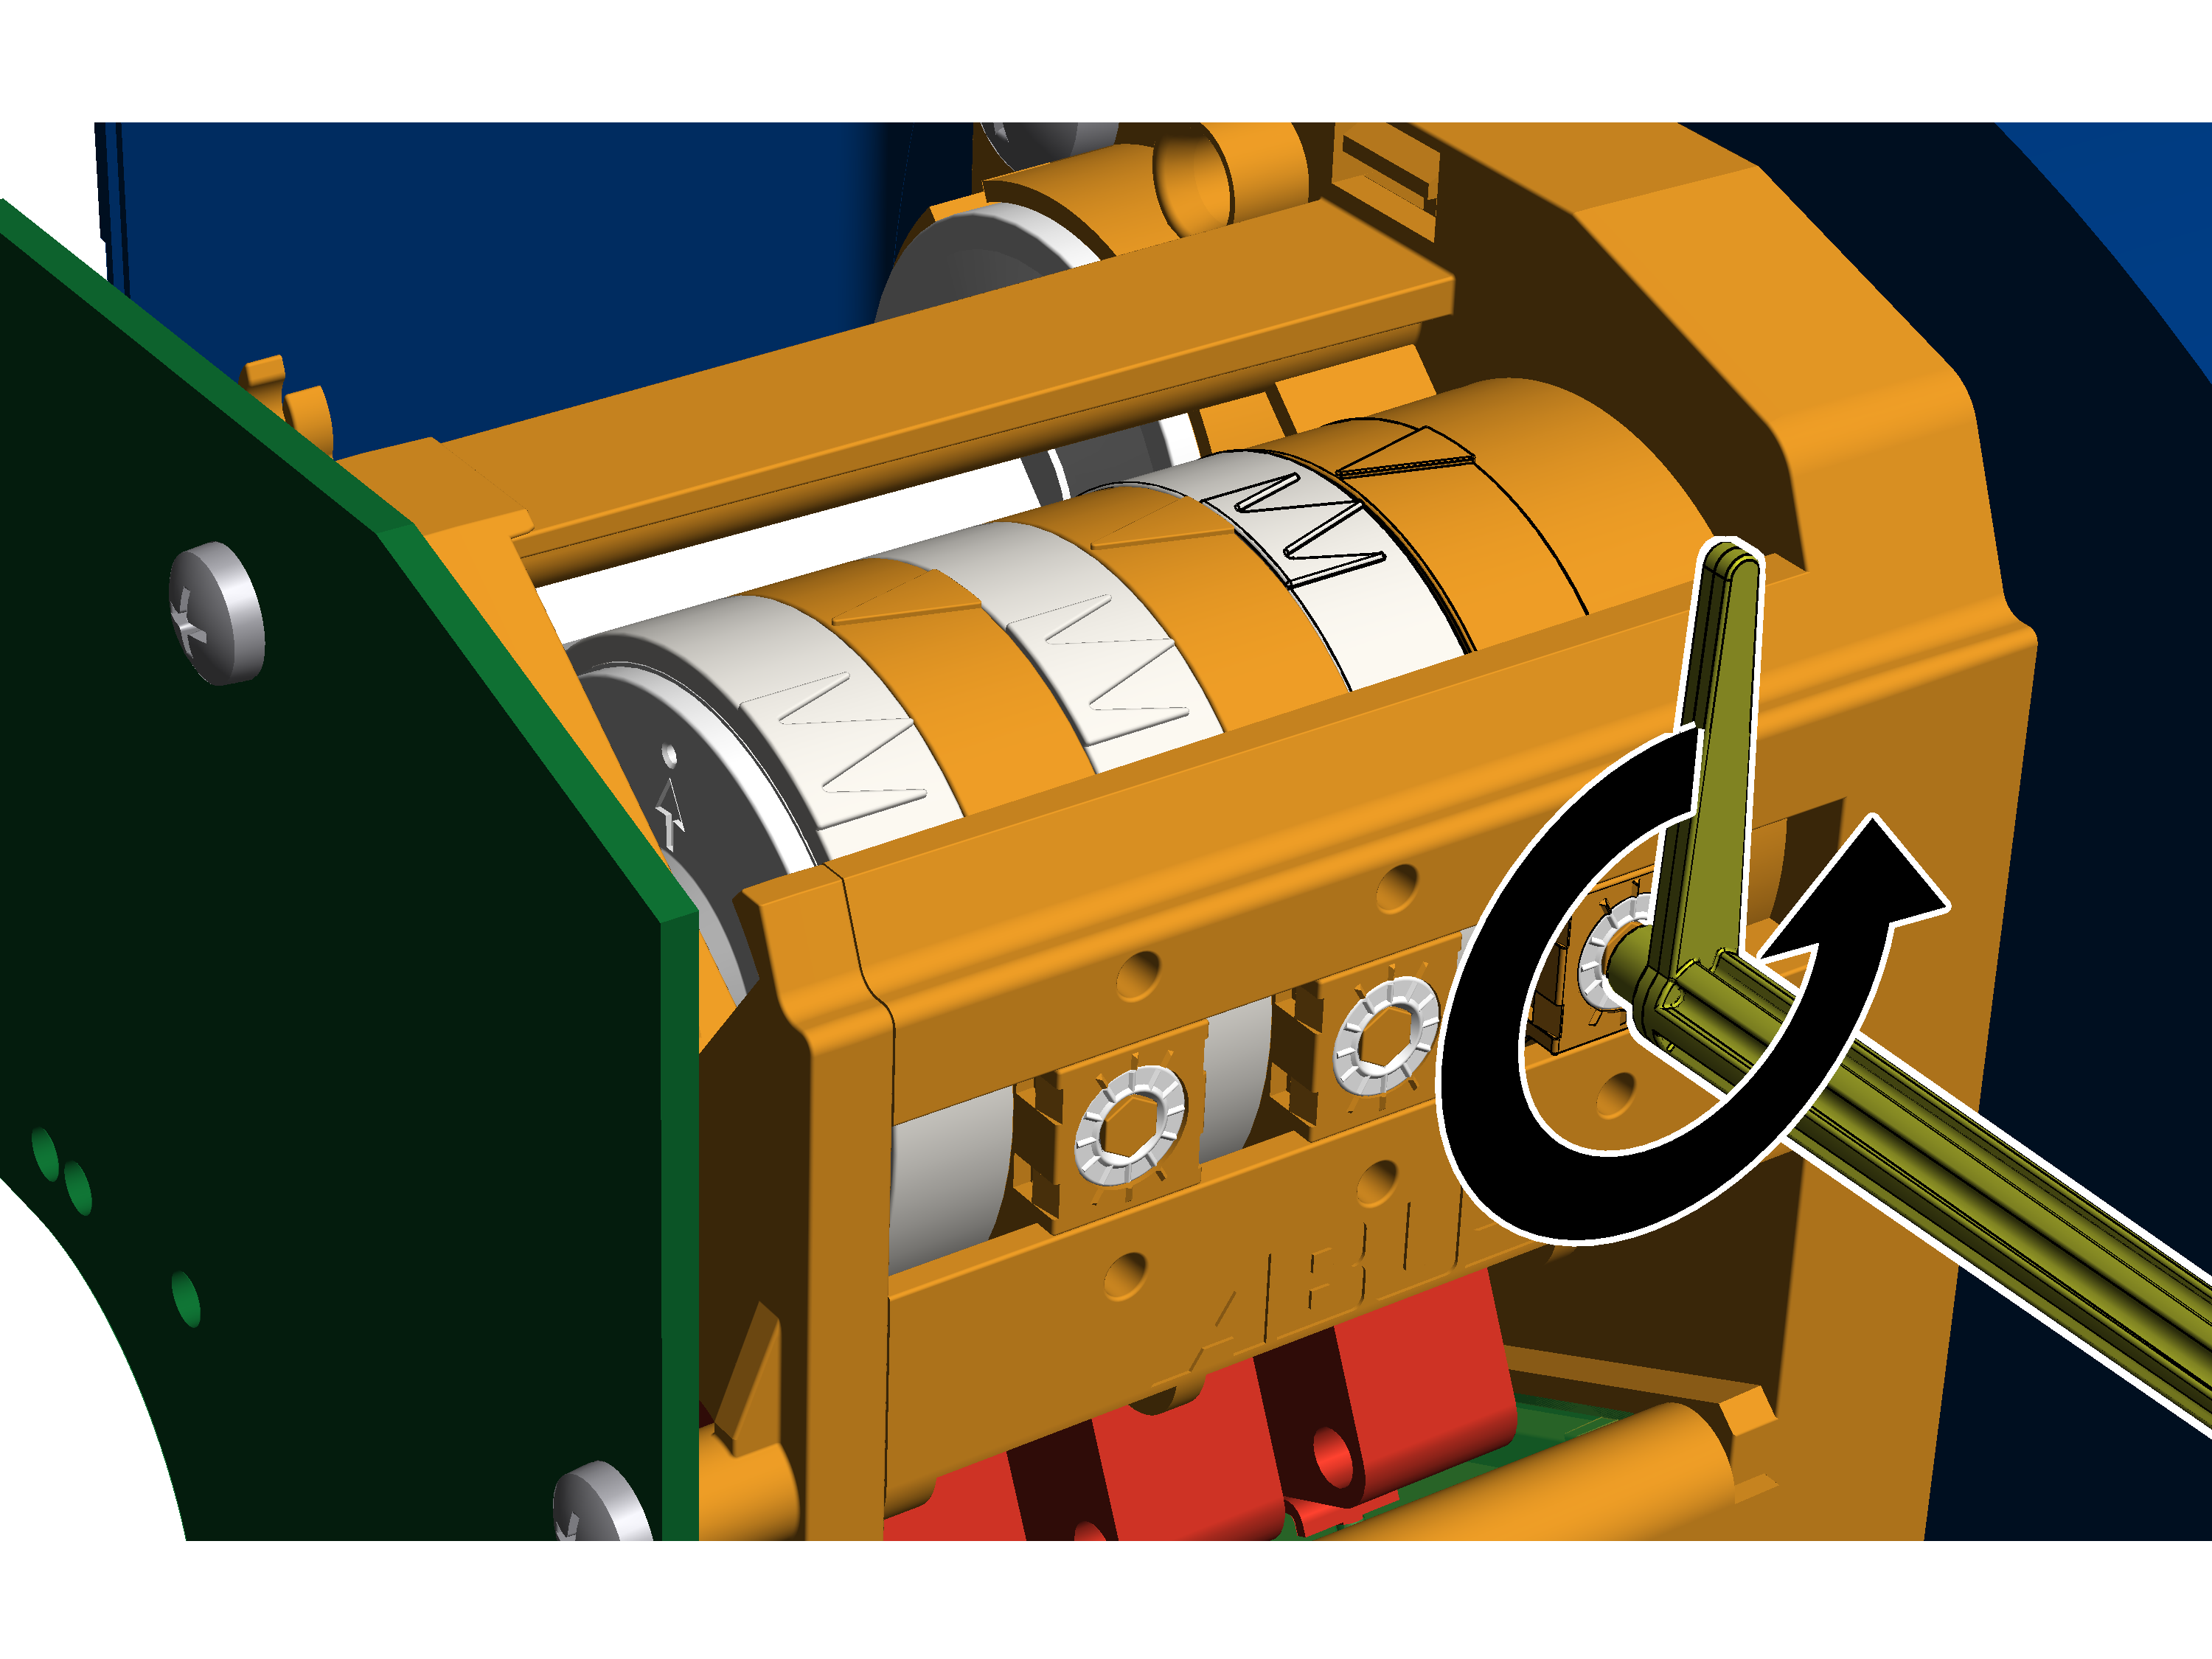
- Girar el tornillo de graduación tres cuartos de vuelta hacia la izquierda.
- El microinterruptor vuelve a actuar y el contactor principal se vuelve a conectar.
- Desplazar el gancho un poco hacia abajo.
- Girar el tornillo de graduación tres cuartos de vuelta hacia la derecha.
Desplazarse hasta el punto superior de conmutación
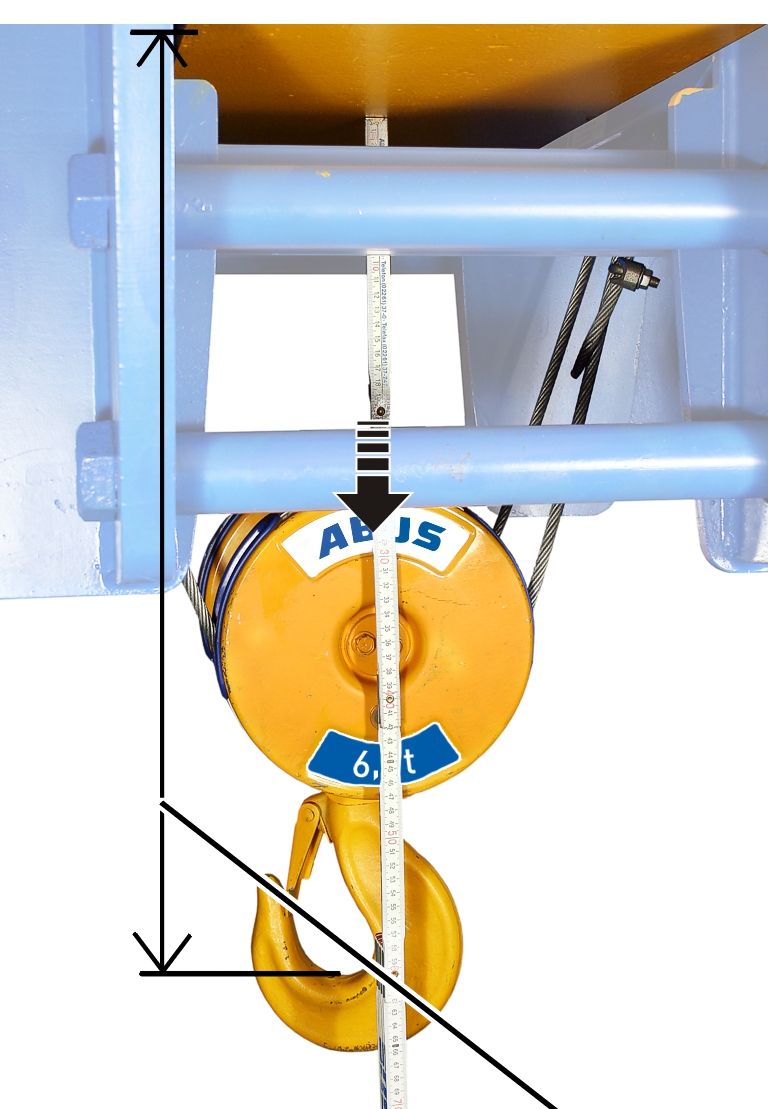
- Desplazar el gancho hasta el punto A2, B2 o C2.
Ajustar el fin de carrera de elevación superior
El final de carrera superior se ajusta con el tornillo de graduación central.
Indicador blanco del anillo de levasIndicador naranja
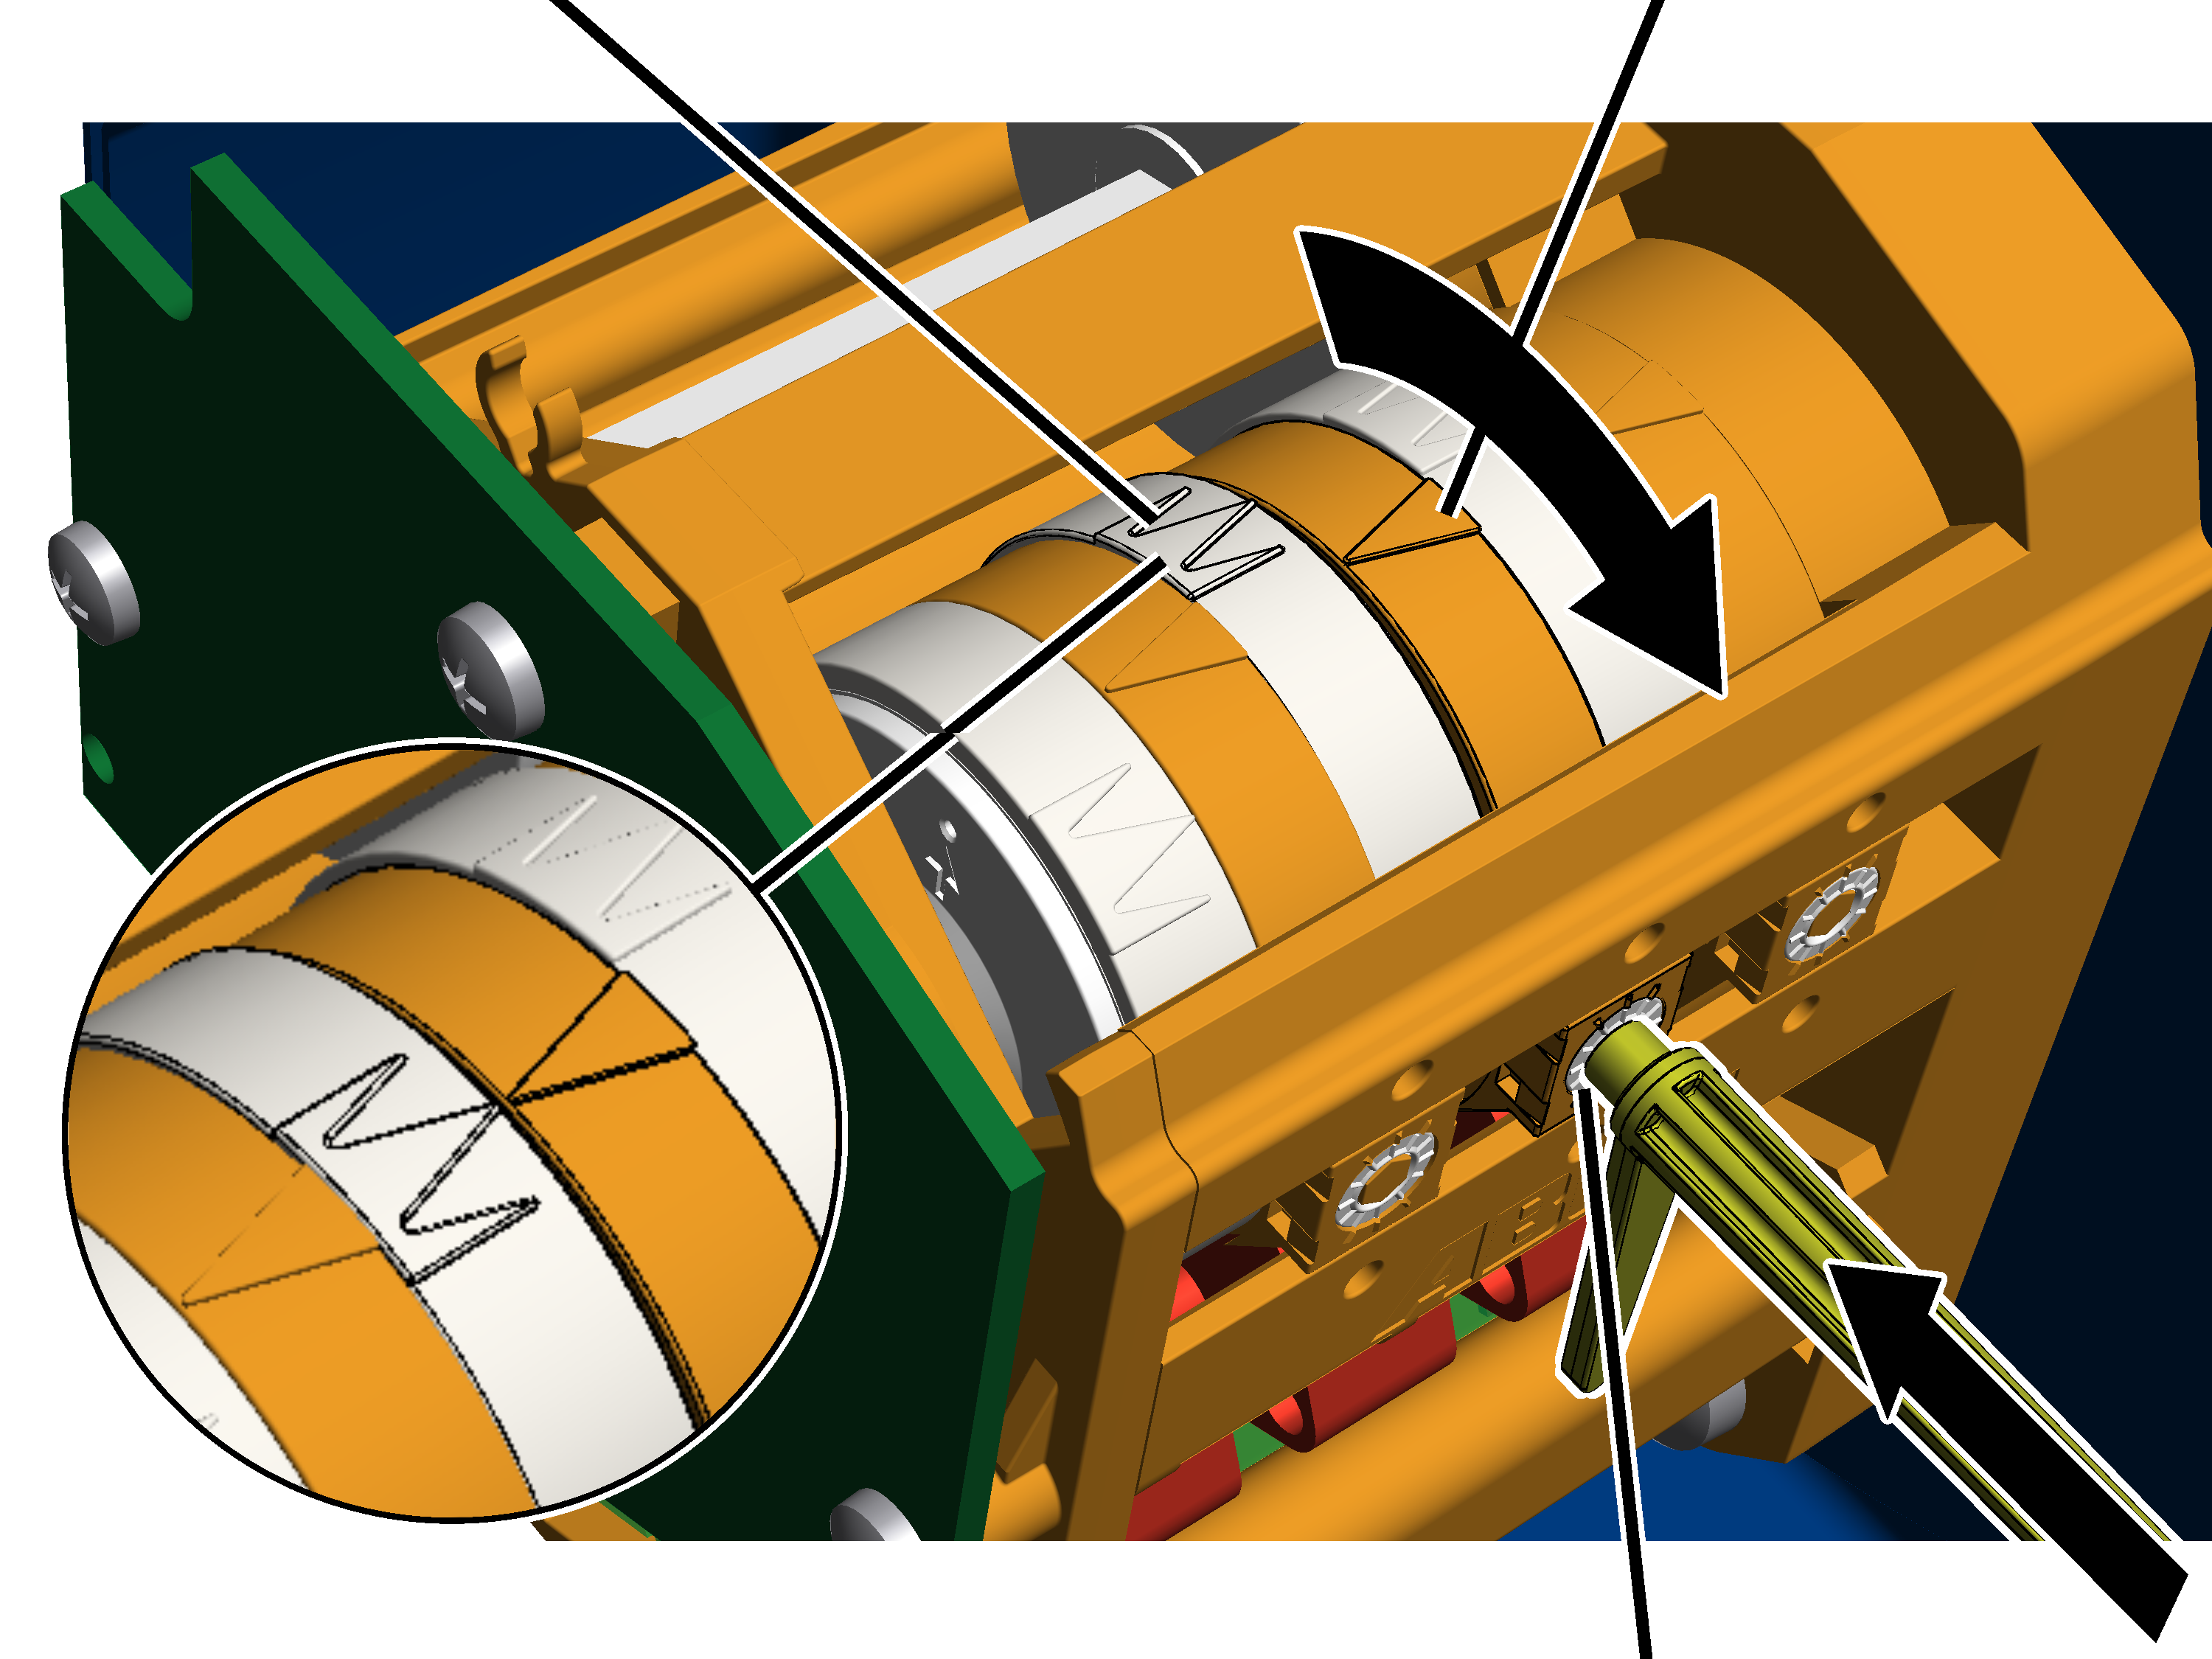
- Extraer la llave de ajuste. Va fijada a dos soportes en el interruptor de fin de engranaje.
Alternativamente se puede utilizar un destornillador para llaves allen SW 3.0 (idealmente con plato de giro).
NO SE DEBE utilizar un destornillador eléctrico.
- Insertar la llave de ajuste en el tornillo de graduación. Debe presionarse ligeramente dentro del tornillo de graduación.
- Caso necesario, girar el tornillo de graduación hasta que el indicador blanco del anillo de levas esté a la izquierda del indicador naranja. No debe estar a la derecha o exactamente sobre el indicador naranja.
La flecha central blanca muestra la posición exacta del punto de conmutación, las dos flechas más pequeñas a la derecha e izquierda muestra el inicio y el final de la fase de conmutación (histéresis de conmutación).
- Girar el tornillo de graduación de forma que el indicador blanco del anillo de levas gire en sentido de las agujas del reloj. Seguir girando hasta que el indicador blanco se sitúa exactamente sobre el indicador naranja y se escuche un clic.
- Girando a la derecha se desplaza el punto de conmutación hacia abajo.
- Girando a la izquierda se desplaza el punto de conmutación hacia arriba.
- El punto de conmutación para la posición de gancho más alta ha quedado ajustado.
En este punto de conmutación se parará el gancho en servicio normal tras haber frenado antes. El recorrido de frenado lo detecta ABUControl automáticamente en el paso siguiente.
Solo con interruptor de fin de engranaje "Kübler"
Ajustar el fin de carrera de seguridad
El fin de carrera de seguridad se ajusta con el tornillo de graduación de más atrás.
Leva de mandoMicrointerruptor
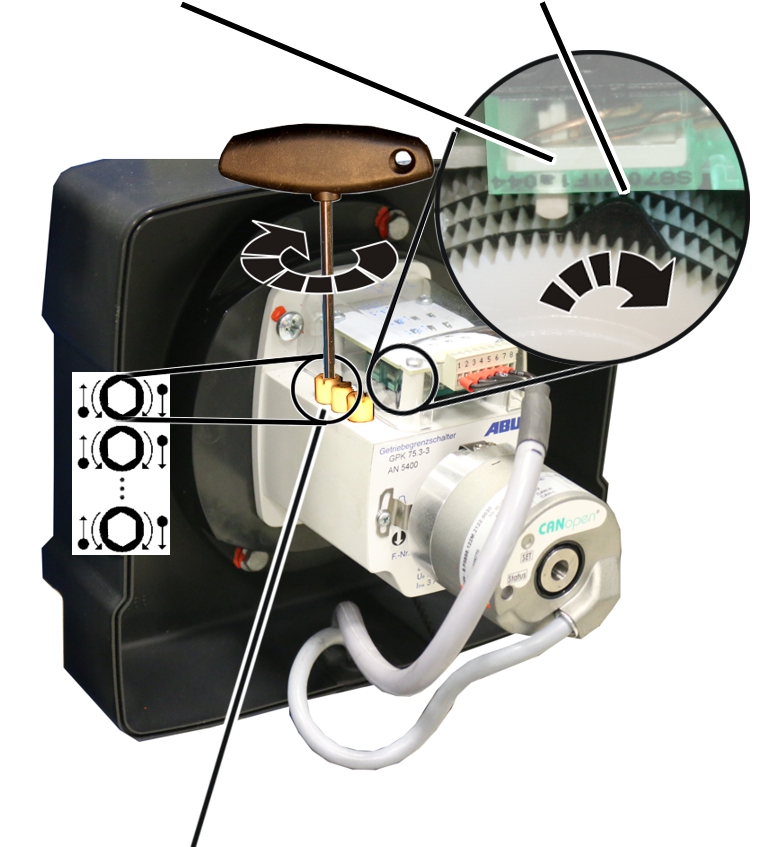
- Si fuera necesario: girar el tornillo de graduación que la leva de mando quede a la izquierda del microinterruptor. No debe estar a su derecha ni exactamente encima del mismo.
- Girar el tornillo de graduación hacia la derecha hasta que la leva de mando empuje contra el microinterruptor en el sentido de las agujas del reloj y se oiga un clic.
- El ABUControl desconecta.
- Ya está ajustado el punto de conmutación del fin de carrera de seguridad.
En este punto de conmutación, el ABUControl desconecta el contactor principal de la grúa. Este punto de conmutación sólo se acciona cuando el fin de carrera superior no ha actuado (por ejemplo, por estar defectuoso).
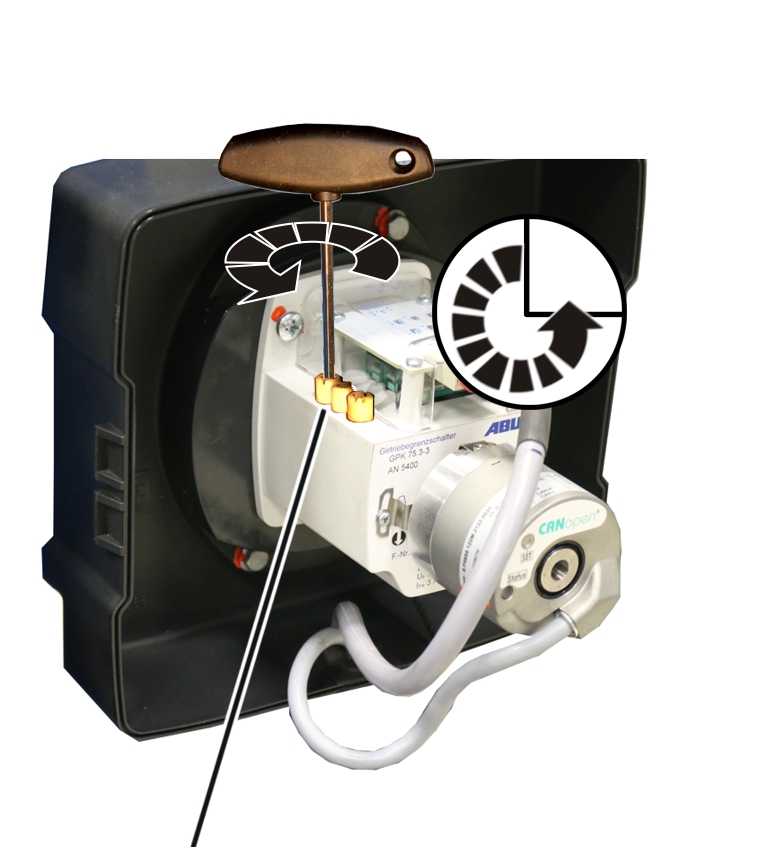
- Girar el tornillo de graduación tres cuartos de vuelta hacia la izquierda.
- El microinterruptor vuelve a actuar y el ABUControl se vuelve a conectar.
- Desplazar el gancho un poco hacia abajo.
- Girar el tornillo de graduación tres cuartos de vuelta hacia la derecha.
Desplazarse hasta el punto superior de conmutación
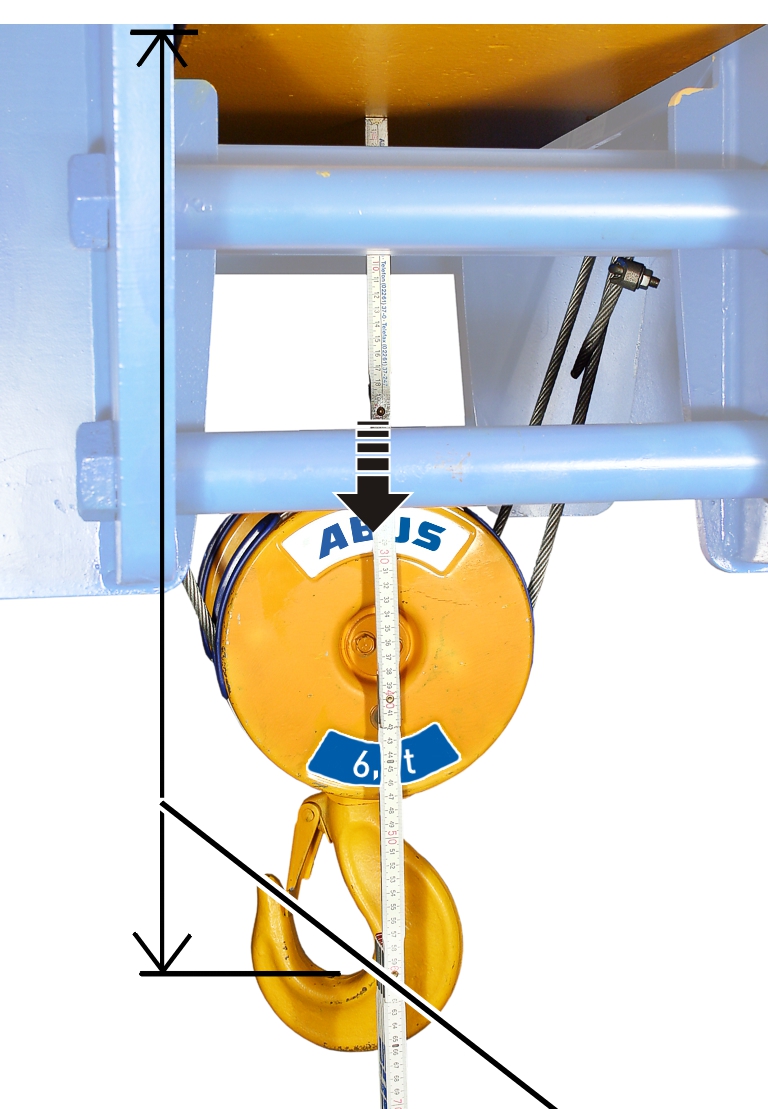
- Desplazar el gancho hasta el punto A2, B2 o C2.
Ajustar el fin de carrera de elevación superior
El fin de carrera superior se ajusta con el segundo tornillo de graduación desde atrás.
Tornillo de graduación
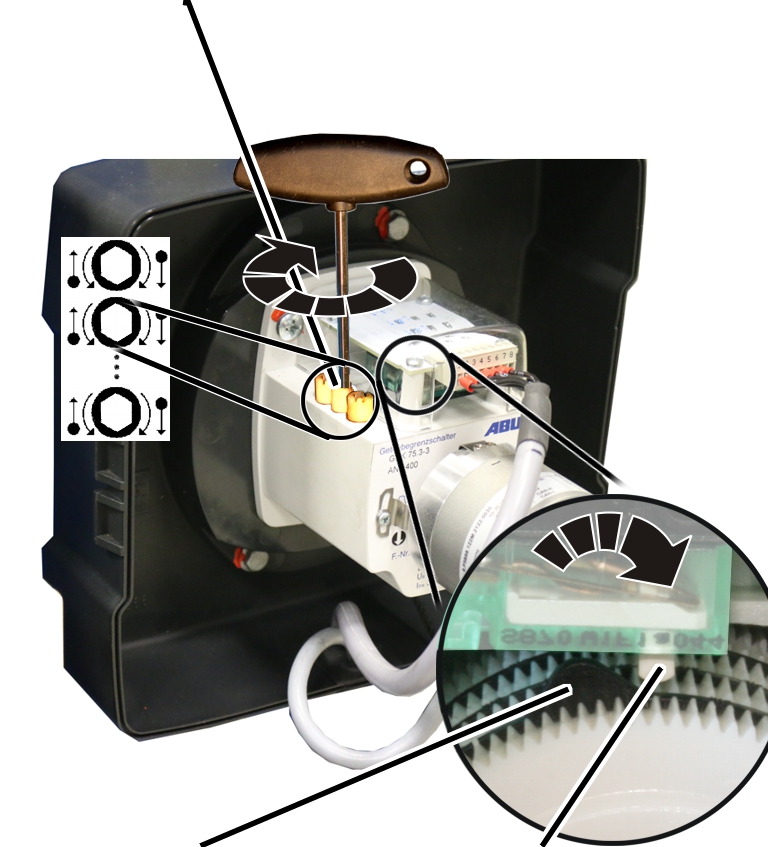
- Si fuera necesario: girar el tornillo de graduación que la leva de mando quede a la izquierda del microinterruptor. No debe estar a su derecha ni exactamente encima del mismo.
- Girar el tornillo de graduación hacia la derecha hasta que la leva de mando empuje contra el microinterruptor en el sentido de las agujas del reloj y se oiga un clic.
- El punto de conmutación para la posición de gancho más alta ha quedado ajustado. En este punto de conmutación se parará el gancho en servicio normal tras haber frenado antes. El recorrido de frenado lo detecta ABUControl automáticamente en el paso siguiente.
Determinar el recorrido de frenada
En el servicio normal, el gancho frena para pasar a velocidad de precisión, antes de quedarse parado en la posición más alta.
ABUControl determina automáticamente el recorrido de frenado necesario.
- Desplazar el gancho hacia abajo algunos metros sin carga.
- Desplazar el gancho hacia arriba a velocidad rápida.
- En la posición de gancho más alta, el gancho se para.
Según cómo se haya modificado anteriormente el punto de conmutación, puede ser que el gancho descienda a velocidad rápida hasta el punto de conmutación y se pare de golpe, o que el gancho frene más pronto de lo necesario y recorra un tramo más largo a velocidad de precisión.
Si el gancho tuviera que desplazarse un trecho muy largo a velocidad de precisión, puede modificarse a mano la posición final de la fase de frenado. Véase "Modificar provisionalmente el control de frenada del motor de elevación" en «Modificar provisionalmente el control de frenada del motor de elevación».
- ABUControl guarda automáticamente el nuevo punto de conmutación de la altura máxima de gancho y calcula automáticamente el recorrido de frenado necesario.
La próxima vez que se aproxime al punto de conmutación:
- El gancho frena (independientemente de la velocidad de elevación actual) poco antes de la posición más alta y pasa a velocidad de precisión.
- Justo antes del punto de conmutación, el gancho se desplaza solo a velocidad de precisión.
- En el punto de conmutación, el gancho se para.
Comprobación del ajuste
- Desplazar el gancho hacia abajo.
- Elevar el gancho a velocidad lenta y rápida y comprobar si el gancho se para en la posición correcta.
Solo con interruptor de fin de engranaje 'GGS'
Precintar los tornillos de graduación
Precintos
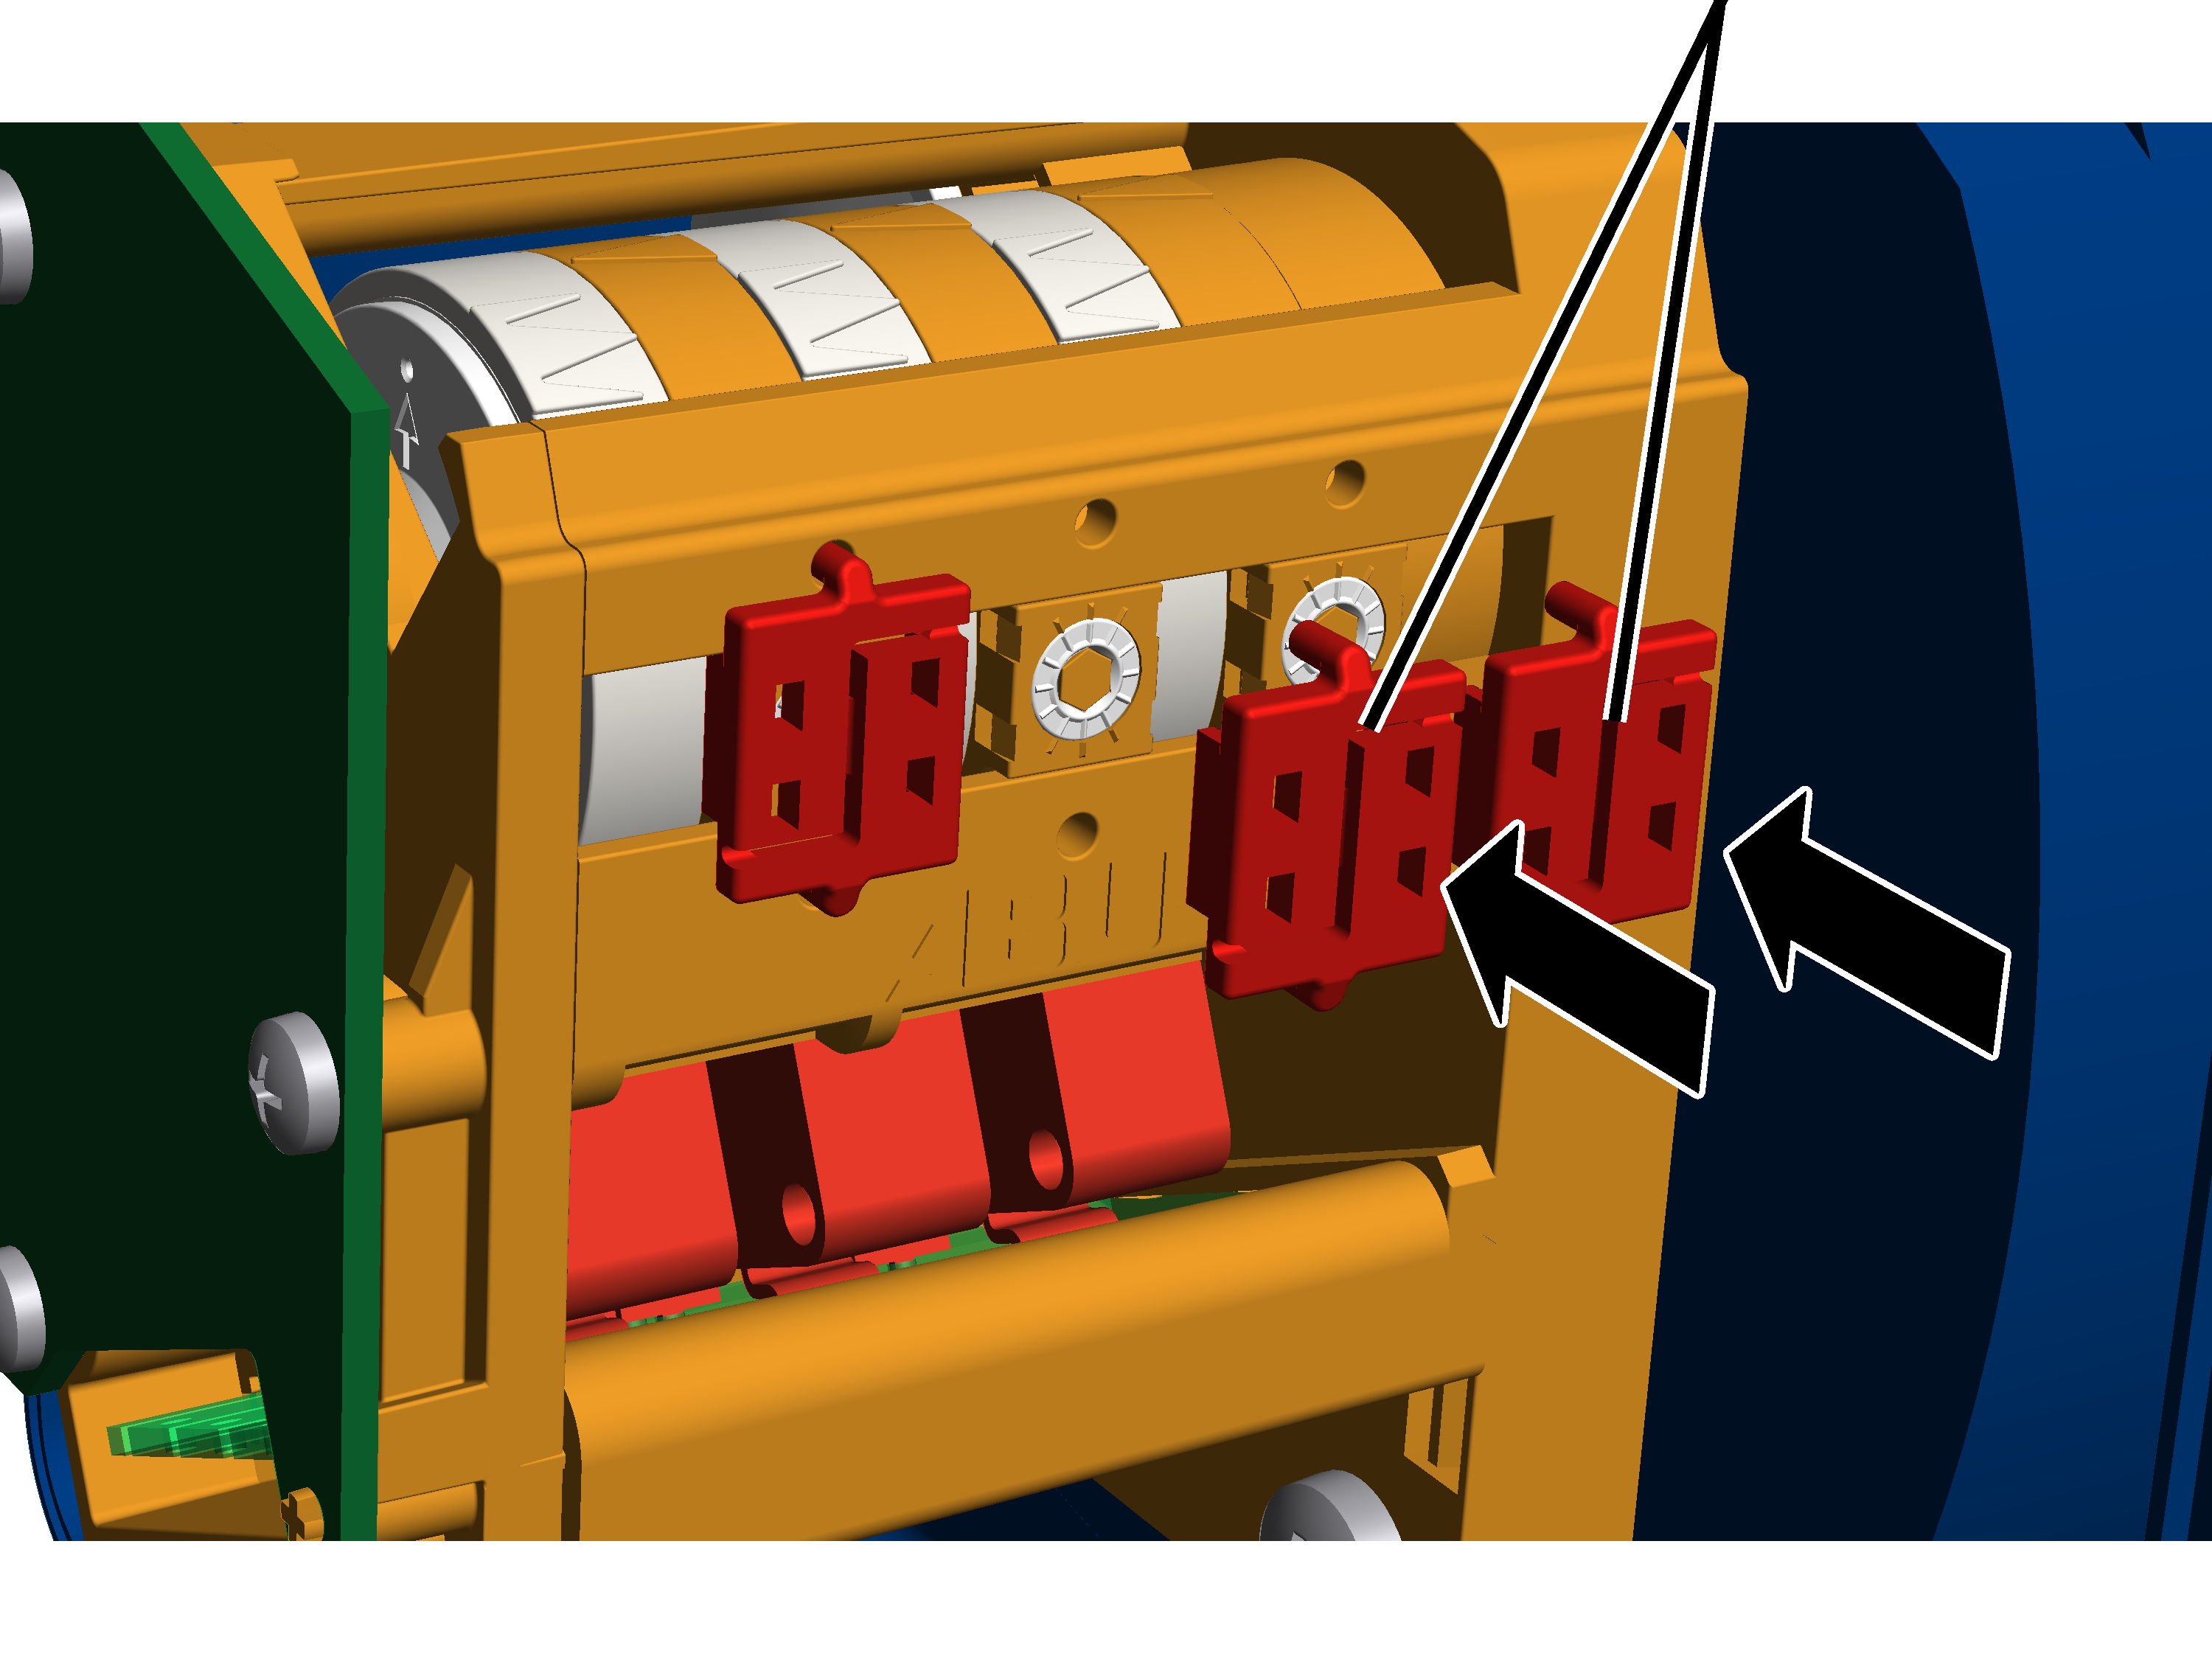
- Insertar y presionar hacia dentro los precintos (2x) sobre los tornillos de graduación.
Modificar provisionalmente el control de frenada del motor de elevación
En el servicio normal, poco antes de alcanzar el punto de conmutación del fin de carrera superior/inferior, ABUControl comienza la fase de frenado del motor de elevación. ABUControl calcula cada vez de forma individual en qué punto se inicia la fase de frenado, según la velocidad de elevación actual. Si el gancho asciende con rapidez, la fase de frenado comienza antes. Si el gancho asciende más despacio, la fase de frenado se inicia más tarde.
Justo antes del punto de conmutación del fin de carrera, el gancho se desplaza solo a velocidad de precisión y sigue a esta velocidad lenta hasta que se acciona el punto de conmutación y el gancho se detiene. Normalmente, este recorrido es muy corto (pocos centímetros).
Sin embargo, si por ejemplo se ha modificado el punto de conmutación en el interruptor fin de carrera de elevación, ABUControl aún no conoce la nueva posición final y el nuevo inicio de la fase de frenado resultantes. Puede pasar así que el gancho se desplace un recorrido demasiado largo (si se ha modificado mucho el punto de conmutación) a velocidad de precisión.
En estos casos, el punto en el que el gancho solo puede moverse a velocidad de precisión (final de la fase de frenado) puede ser provisionalmente modificado. Cuando se acciona el punto de conmutación del fin de carrera se sobrescribe este cambio manual para que la fase de frenado finalice de nuevo inmediatamente antes del punto de conmutación del fin de carrera.
El proceso aquí descrito solo modifica provisionalmente la posición final de la fase de frenado de ABUControl. No se modifican los puntos de conmutación del fin de carrera.
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "SERVICE" (nivel de usuario [2]).
Abrir los ajustes del fin de carrera
Vista general: Navegación en KranOS |
|---|
Usuario "SERVICE" 🡪 "Polipasto" 🡪 "Calibrado polipasto" |
- Iniciar sesión como usuario "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- Seleccionar el polipasto deseado en el menú principal (por ejemplo, polipasto 1).
- Se abre la ventana para el polipasto deseado.
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Calibrado polipasto".
Ajustar la longitud del cable
Campo de registro longitud del cable "Limitador de elevación arriba motor 1"Campo de registro longitud del cable "Limitador de elevación abajo motor 1"
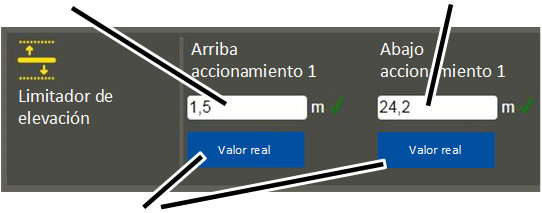
- Se abre la ventana de "Calibrado polipasto".
- Introducir en los campos de registro la longitud del cable en la que el gancho debe quedar parado (fin de la fase de frenado).
o
Desplazar el gancho a la posición deseada y pulsar el botón "Valor real" bajo el correspondiente campo de registro.
- En los campos de registro se introduce la longitud del cable (longitud de cable desenrollado entre tambor y punto fijo). ¡No se introduce la posición del gancho!
- La longitud del cable debe introducirse para los motores 1 y 2 (en caso de doble mecanismo de elevación) por separado.
- Clicar en el botón en pantalla "Guardar en PLC".
- Se guardan los valores introducidos.
En elevación y descenso:
- ABUControl inicia la fase de frenado del motor de elevación justo antes de los valores introducidos. ABUControl calcula cada vez de forma individual en qué puntos se inicia la fase de frenado, según la velocidad de elevación actual.
La próxima vez que se aproxime al punto de conmutación del fin de carrera superior/inferior:
- Se sobrescribe el ajuste anterior.
- ABUControl vuelve a frenar el accionamiento de elevación de tal manera que el gancho de carga solo se mueve a una velocidad de elevación lenta inmediatamente antes del punto de conmutación del final de carrera.
Conmutar ente mando a distancia por radio y botonera
Si la grúa está, además de para mando a distancia por radio, equipada con un mando desplazable con botonera, en caso necesario puede utilizarse la botonera (por ejemplo, cuando el mando a distancia por radio no está disponible).
Para ello hay que cambiar algunos ajustes en la regleta de hembrillas del cuadro eléctrico de la grúa.
Consejo:
Al utilizar una botonera se activa forzosamente un perfil de movimiento sin escalas. Eso no puede cambiarse en KranOS. El perfil de movimiento ajustado el KranOS solo es válido para el manejo con el mando a distancia por radio.
Extraer el acoplamiento del receptor
Regleta de hembrillas X2
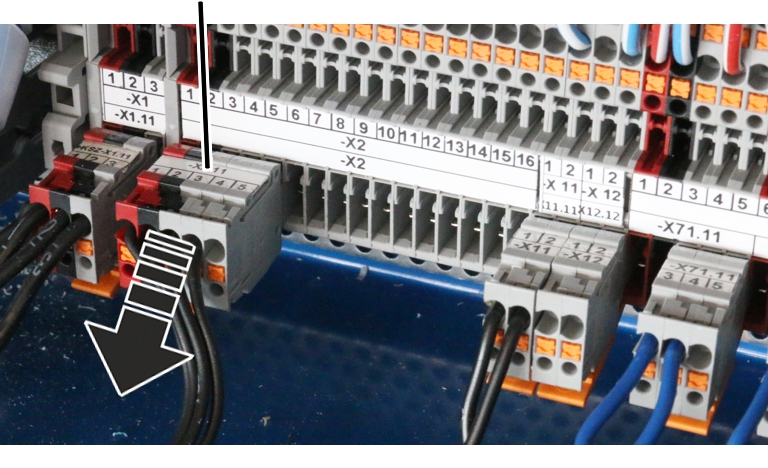
- Abrir el cuadro eléctrico de la grúa.
- Buscar la regleta de hembrillas X2.
- Extraer la regleta de hembrillas.
Insertar el acoplamiento de la botonera.
Las regletas de hembrillas de la botonera ya han sido conducidas hasta el cuadro eléctrico de la grúa y están listas allí para su conexión.
Regleta de hembrillas X2 12
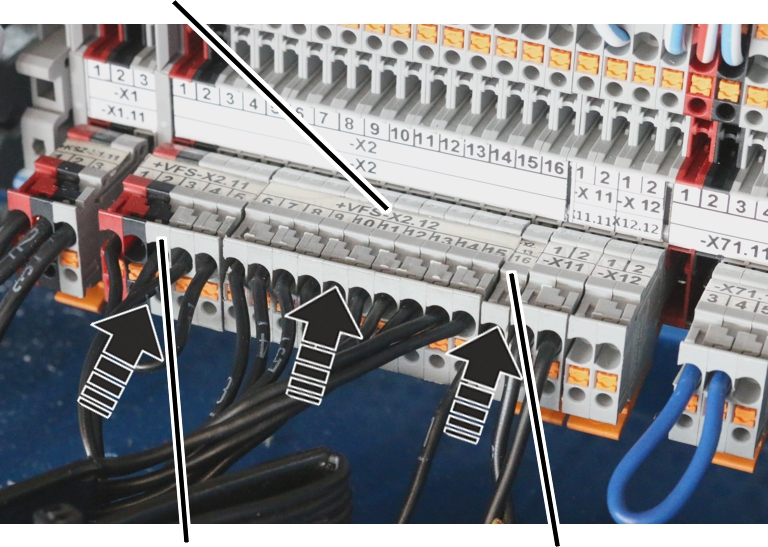
- Enchufar la regleta de hembrillas de la botonera:
- Regleta de hembrillas X2 11 (bornes 1 a 5)
- Regleta de hembrillas X2 12 (bornes 6 a 15)
- Regleta de hembrillas X2 13 (bornes 16 a 27. Según el equipamiento de la grúa habrá todos o solo algunos de los bornes disponibles)
- Regleta de hembrillas X2 14 (bornes 28 a 38. Según el equipamiento de la grúa es dispondrá de algunos o de no todos los bornes aquí descritos; quizás incluso no haya siquiera regleta de hembrillas)
Cambio del cable
En este apartado se describen los pasos de trabajo necesarios en la sustitución del cable en un polipasto de cable con ABUControl. Los pasos que deben realizarse en el cable mismo se describen en el manual de producto del polipasto de cable.
La imágenes muestran el proceso en el polipasto de cable GM modular. El proceso en otros polipastos de cable no se diferencia mucho.
Preparar la sustitución del cable
- Desplazar el gancho hasta justo debajo del área del interruptor de fin de carrera superior. El punto de conmutación del final de carrera superior NO debe estar accionado.
- Medir y anotar la posición del gancho.
Así se simplifica el ajuste del interruptor de fin de carrera de elevación tras el cambio en muchos casos.
Solo con ABUControl con mando de contactores o con doble mecanismo de elevación
Para poder desenrollar el cable del tambor mediante el motor, hay que desmontar el interruptor de fin de carrera. En caso contrario, el tambor se parará en la posición de gancho más baja.
Extraer el interruptor fin de carrera de elevación
Las imágenes muestra en interruptor de fin de engranaje 'GPK'. El funcionamiento con el interruptor de fin de engranaje 'GGS' es prácticamente el mismo.
Interruptor fin de carrera de elevaciónPivote en el tambor del cable
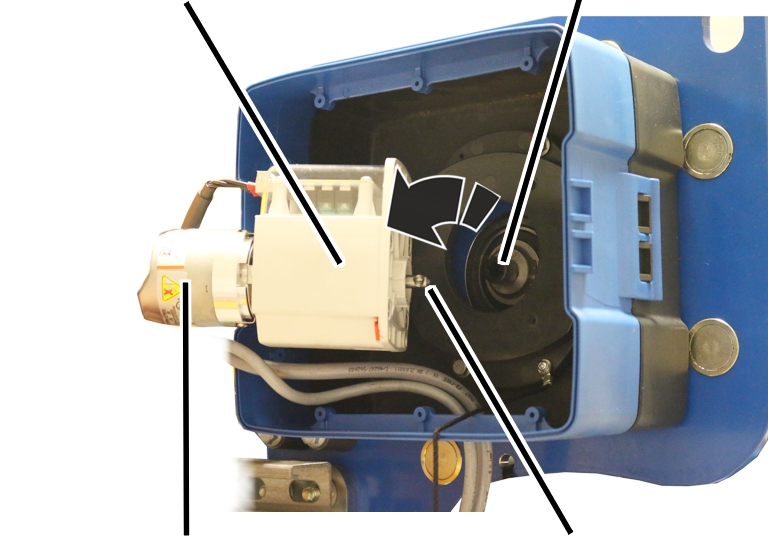
- Abra la carcasa del interruptor de fin de carrera de elevación.
- Extraer los tornillos (2x)
- Extraiga el interruptor fin de carrera de elevación
- Dejar el eje del interruptor fin de carrera de elevación en su posición y no girarlo.
Así se simplifica el ajuste del interruptor de fin de carrera de elevación tras el cambio del cable en muchos casos.
Si se gira el eje sin querer, se mostrará el mensaje "F_ _ 34: Sustitución cable: codificador absoluto 1 no desmontado" o "F_ _ 33: Sustitución cable: codificador absoluto 2 no desmontado“.
- Asegurar el interruptor fin de carrera de elevación para que no caiga ni cuelgue de los cables.
Sólo con polipasto de cable con abrazadera soporte del inclinómetro
Este apartado solo se aplica cuando en el polipasto se ha montado una abrazadera soporte del inclinómetro. Es el caso del polipasto de cable D con disposición 4/2 u 8/2 y del polipasto de cable Z con medidor de inclinación. En todos los demás modelos de polipasto de cable con medidor de inclinación y sin abrazadera soporte del inclinómetro puede saltarse este apartado.
- Desmontar el medidor de inclinación antes de sustituir el cable. Véase "Preparar la abrazadera soporte del inclinómetro" en el capítulo "Montaje y conexión del medidor de inclinación".
- Extraer luego el cable de la abrazadera soporte del inclinómetro.
De esta forma no se daña la abrazadera soporte del inclinómetro al sustituir el cable.
- Caso necesario, limpiar la abrazadera soporte del inclinómetro.
El medidor de inclinación puede ensuciarse con la grasa del cable.
Si al sustituir el cable se utiliza una malla de unión, la abrazadera soporte del inclinómetro deberá desmontarse igualmente para evitar daños.
Activar la sustitución del cable en el ABUControl
Debe activarse la sustitución del cable en ABUControl con un acoplamiento enchufable en el panel eléctrico del mando del carro o en KranOS. Esto también será necesario cuando se desmontó el interruptor fin de carrera de elevación (solo con mando de contactores o doble mecanismo de elevación), para poder accionar el tambor del cable con el motor.
Activación de la sustitución de cable por acoplamiento:
Regleta de machos para aparcar
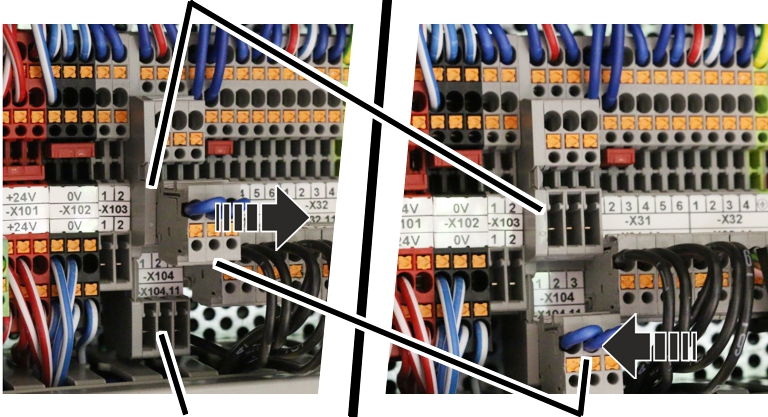
- Abrir el mando del carro.
- Buscar la regleta de machos -X104.
- Extraer el acoplamiento de la posición de aparcado (regleta de machos superior).
- Insertar el acoplamiento en la regleta de machos inferior.
- La sustitución del cable está activada. El tambor del cable puede ahora girar con el motor sin que ABUControl reciba señal alguna del codificador absoluto.
- Aparece el mensaje "F_ _ 28: Sustitución de cable activa".
- Todos los valores de desgaste para el cálculo del estado de sustitución del cable se borran para poder iniciar desde el cero el cálculo para el nuevo cable.
- La velocidad de traslación de grúa y de carro queda limitada a velocidad de precisión.
- Al desplazar la grúa o el carro suena la bocina a intervalos de un segundo.
O activación de sustitución de cable a través de KranOS:
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "SERVICE" (nivel de usuario [2]).
Vista general: Navegación en KranOS |
|---|
Usuario "SERVICE" 🡪 "Polipasto" |
- Iniciar sesión como usuario "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- Seleccionar el polipasto deseado en el menú principal (por ejemplo, polipasto 1).
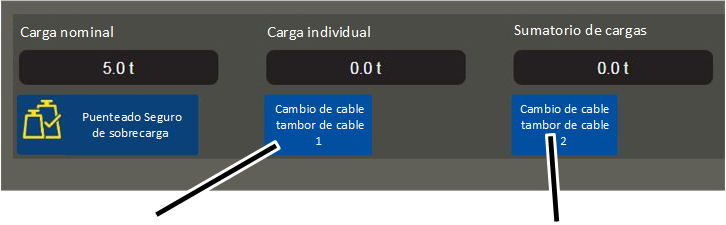
- Se abre la ventana para el polipasto deseado.
- Hacer clic en el botón de "Cambio de cable tambor de cable 1".
- El botón obtiene un fondo verde.
- La sustitución del cable está activada. El tambor del cable puede ahora girar con el motor sin que ABUControl reciba señal alguna del codificador absoluto.
- Aparece el mensaje "F_ _ 28: Sustitución de cable activa".
- Todos los valores de desgaste para el cálculo del estado de sustitución del cable se borran para poder iniciar desde el cero el cálculo para el nuevo cable.
- La velocidad de traslación de grúa y de carro queda limitada a velocidad de precisión.
- Al desplazar la grúa o el carro suena la bocina a intervalos de un segundo.
Solo con doble mecanismo de elevación
Para poder cambiar el cable en un doble mecanismo de elevación, es necesario poder controlar por separado el accionamiento de elevación 1 y el accionamiento de elevación 2.
Activación de la sustitución de cable por acoplamiento:
- Extraer el acoplamiento de la posición de aparcado (regleta de machos superior).
- Insertar el acoplamiento en la regleta de machos inferior:
- Acoplamiento en posición izquierda (contactos 1, 2 y 3): se puede controlar el tambor de cable del accionamiento de elevación 1.
- Acoplamiento en posición derecha (contactos 2, 3 y 4): se puede controlar el tambor de cable del accionamiento de elevación 2.
O activación de la sustitución de cable por KranOS:
- Hacer clic en la ventana, en el botón correspondiente al polipasto deseado:
- "Cambio de cable tambor de cable 1": El botón de "Cambio de cable tambor de cable 1" obtiene un fondo verde. Ya puede controlarse el tambor de cable del accionamiento de elevación 1.
- "Cambio de cable tambor de cable 2": El botón de "Cambio de cable tambor de cable 2" obtiene un fondo verde. Ya puede controlarse el tambor de cable del accionamiento de elevación 2.
Sustitución del cable
- Ir soltando el cable del tambor haciéndolo girar con el motor.
- Cambiar el cable. Véase manual de producto del polipasto de cable.
Solo con ABUControl con mando de contactores o con doble mecanismo de elevación
Montar el interruptor fin de carrera de elevación
- Desplazar el gancho a la posición previamente anotada.
- Insertar el interruptor fin de carrera de elevación en el pivote del tambor de cable.
- Atornillar el interruptor fin de carrera de elevación.
- Comprobar la posición de los puntos de conmutación.
Sólo con polipasto de cable con abrazadera soporte del inclinómetro
Montaje de la abrazadera soporte del inclinómetro
- Montar la abrazadera soporte del inclinómetro. Véase "Montaje y conexión del medidor de inclinación" en «Montaje y conexión del medidor de inclinación».
Desconectar la sustitución del cable
Una vez cambiado el cable:
- En la regleta -X104, extraer el acoplamiento de la regleta inferior e insertarlo en la posición de aparcado (regleta superior).
o
Hacer clic en el botón de "Cambio de cable tambor de cable 1".
- La sustitución del cable está desactivada.
- El botón ya no tiene un fondo verde.
- Accionar el pulsador de paro de emergencia o la bocina para confirmar el mensaje: "F_ _ 28: Sustitución de cable activa".
Si los puntos de conmutación han cambiado:
Normalmente se puede obviar el ajuste del interruptor de fin de carrera de elevación tras el cambio del cable en muchos casos, ya que la posición del gancho de carga se ha medido antes y se ha realizado al final un desplazamiento hasta ella. En casos especiales (cuando el cable estaba muy dañado o mal enrollado en el tambor) puede ser necesario reajustar de nuevo los puntos de conmutación.
- Reajustar los puntos de conmutación para el final de carrera inferior, el final de carrera superior y el final de carrera de seguridad.
Véase "Ajustar los puntos de conmutación para el fin de carrera de seguridad y para el fin de carrera de elevación superior." en «Ajustar los puntos de conmutación para el fin de carrera de seguridad y para el fin de carrera de elevación superior.».
Véase "Ajustar el punto de conmutación para el fin de carrera de elevación abajo" en «Ajustar el punto de conmutación para el fin de carrera de elevación abajo».
- Referenciar de nuevo el codificador absoluto. Véase "Referenciar el codificador absoluto".
Si se ha instalado un medidor de inclinación:
Cuando se ha montado un medidor de inclinación, será necesario calibrarlo de nuevo. Véase "Calibrado del medidor de inclinación" en «Calibrado del medidor de inclinación».
Calibrado básico del sensor de carga
Si se cambia el travesaño de punto fijo con sensor de carga o se sustituye un sensor de carga en el travesaño de punto fijo, el sensor de carga deberá ser calibrado totalmente de nuevo. Este calibrado es un procedimiento básico importante que no tiene nada que ver con el calibrado del sistema de medición de cargas con una carga de ensayo suspendida, sino que establece el punto de referencia para todas las mediciones de carga. En este calibrado básico, el sensor de carga no debe tener carga alguna. El cable y la trócola tampoco deben cargar el sensor, por lo que será necesario desmontarlos para el calibrado básico.
Tras el calibrado básico del sensor de carga hay que calibrar también de nuevo la carga cero (sin carga) y el sistema de medición de cargas con una carga de ensayo suspendida.
En un sistema de medición de cargas con perno de medición, el perno de medición no necesita un calibrado básico. El calibrado del sistema de medición de cargas con una carga de ensayo suspendida sí que será necesario también con un perno de medición.
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "SERVICE" (nivel de usuario [2]).
Abrir el calibrado del polipasto
Vista general: Navegación en KranOS |
|---|
Usuario "SERVICE" 🡪 "Polipasto" 🡪 "Calibrado polipasto" |
- Iniciar sesión como usuario "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- Seleccionar el polipasto deseado en el menú principal (por ejemplo, polipasto 1).
- Se abre la ventana para el polipasto deseado.
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Calibrado polipasto".
Calibrado básico del sensor de carga
La zona derecha de la ventana de "Calibrado polipasto" está pensada para el calibrado básico. Este paso solo será necesario cuando se haya sustituido el travesaño de punto fijo o el sensor de carga.
El sensor de carga no debe tener carga alguna. El cable y la trócola tampoco deben cargar el sensor. Por ello hay que desmontar la bolsa del cable del travesaño de punto fijo. El travesaño de punto fijo no debe estar bloqueado ni sujeto a alguna otra tensión mecánica.
- Se abre la ventana de "Calibrado polipasto".
- Hacer clic en el botón de "Calibrar sensor de carga".
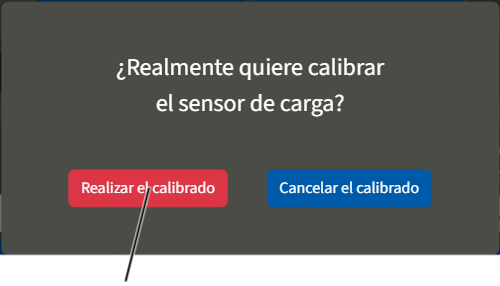
- Aparece una pregunta de seguridad.
- Hacer clic en el botón "Realizar el calibrado".
- Botón de "Calibrar sensor de carga" queda en gris.
- El modo de calibración está activado.
- Desconectar la grúa por el interruptor de conexión a la red o interruptor de desconexión de la red.
- Esperar 60 segundos.
- Volver a conectar la grúa.
- El ABUControl se vuelve a poner en marcha.
- Adicionalmente, durante este nuevo arranque se realiza el calibrado del sensor de carga.
Calibrado del sistema de medición de cargas con una carga de ensayo elevada
Tras el calibrado básico del sensor de carga hay que calibrar también de nuevo la carga cero (sin carga) y el sistema de medición de cargas con una carga de ensayo suspendida.
- Calibrar de nuevo del sistema de medición de cargas con una carga de ensayo elevada. Véase "Calibrado del sistema de medición de cargas con una carga de ensayo elevada".
Mostrar estado de ejes de grúa
En KranOS pueden verse informaciones sobre el estado actual de todos los ejes de la grúa (traslación de la grúa, traslación del carro y polipasto).
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "CUSTOMER" (nivel de usuario [1]). o como "SERVICE" (nivel de usuario [2]‚).
Mostrar eje de grúa
Vista general: Navegación en KranOS |
|---|
Usuario "CUSTOMER" o "SERVICE" 🡪 "Traslación de la grúa" |
Usuario "CUSTOMER" o "SERVICE" 🡪 "Traslación del carro" |
Usuario "CUSTOMER" o "SERVICE" 🡪 "Polipasto" |
Solo se muestran los ejes de la grúa que están realmente disponibles en ella. En la ventana se muestran solo los componentes que están realmente disponibles en la grúa. |
- Iniciar sesión como "CUSTOMER" (nivel de usuario [1]‚) o "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- Seleccionar el eje de grúa deseado en el menú principal (por ejemplo, traslación de la grúa).
- Aparece la ventana para el eje de la grúa deseado.
Las ventanas difieren algo entre sí dependiendo del eje seleccionado.
Traslación de la grúa:
Convertidor de frecuencia traslación de la grúa ‑TA61 y ‑TA62Interruptor fin de carrera de la grúa –B71
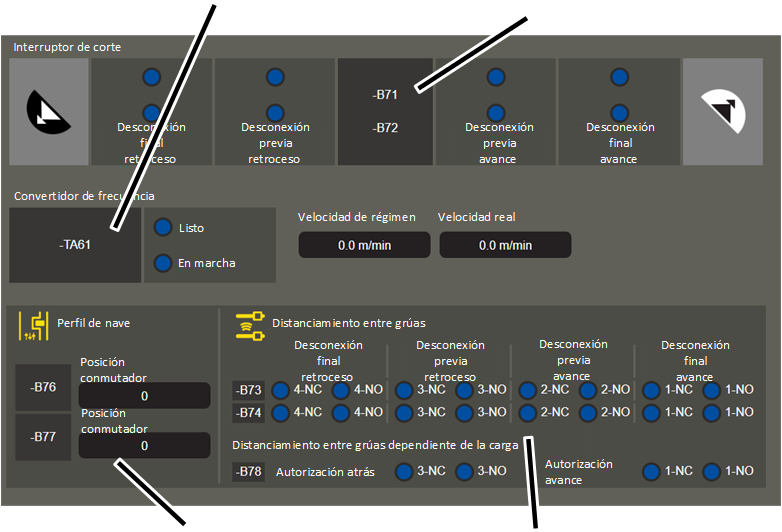
- Interruptor fin de carrera de la grúa (‑B71): Aquí se muestra la posición de conmutación del interruptor fin de carrera de la grúa.
Fondo verde: el interruptor de fin de recorrido no ha sido accionado
Fondo azul: el interruptor de fin de recorrido ha sido accionado.
Los interruptores de fin de carrera de la grúa se utilizan para una desconexión previa y una desconexión final. En dirección hacia el final de la vía de grúa se utilizan interruptores de cruceta (-B71) mientras que en dirección hacia una grúa contigua se utilizan fotocélulas de reflexión (en lugar de –B71 son –B711 y -B712, así como -B713 y –B714).
- Interruptores fin de carrera de la grúa adicionales (-B72): Adicionalmente a -B71, cada interruptor fin de carrera de la grúa puede estar duplicado para cada punto de conmutación y cada dirección de desplazamiento, para aumentar la seguridad del sistema.
- Convertidor de frecuencia traslación de la grúa (‑TA61 y ‑TA62): Aquí se muestra el estado del convertidor de frecuencia en traslación de la grúa:
"Listo": El convertidor de frecuencia está listo para servicio.
"En marcha": El convertidor de frecuencia está activo, por lo que el motor gira.
"Velocidad de régimen": Velocidad a la que el motor debe girar.
"Velocidad real": Velocidad a la que está girando el motor.
Con grúas sin guiado electrónico por el carril se utiliza para ambos accionamientos de traslación de la grúa un convertidor de frecuencia común (-TA61). Con guiado electrónico por el carril o con accionamiento cuádruple de grúa, se muestra un convertidor de frecuencia -TA62 adicional.
- Interruptores de cruceta para el control del perfil de la nave (‑B76 / ‑B77): Aquí se muestra la posición actual del conmutador de los interruptores de cruceta, que se utilizan para el control del perfil de la nave. Con la combinación de ambos interruptores de cruceta con seis estados de conmutación cada uno se pueden recopilar hasta 36 posiciones distintas.
- Fotocélulas de reflexión para espaciamiento entre grúas (-B73): Aquí se muestran los estados de conmutación de las fotocélulas de reflexión para el espaciamiento entre grúas.
En el espaciamiento entre grúas, la grúa frena y pasa a velocidad de precisión (desconexión previa) o queda totalmente parada (desconexión final) cuando la distancia a la grúa contigua es menor a un valor determinado.
Para cada punto de conmutación y cada dirección de desplazamiento se utiliza una fotocélula de reflexión. ABUControl controla al mismo tiempo el contacto ruptor (NC) y el contacto de cierre (NO) de todas las fotocélulas de reflexión.
El contacto de conmutación 1 se utiliza para la desconexión final en avance, el contacto de conmutación 2 para la desconexión previa en avance, el contacto de conmutación 3 para la desconexión previa en retroceso y el contacto de conmutación 4 para la desconexión final en retroceso.
El espaciamiento entre grúas se utiliza con frecuencia para impedir que las grúas queden a distancias inferiores a un determinado valor, por ejemplo por cuestiones de estática de la nave. El espaciamiento entre grúas puede utilizarse también junto con el seguro anticolisión (véase interruptor fin de carrera de la grúa -B71).
- Fotocélulas de reflexión adicionales para espaciamiento entre grúas (-B74): Adicionalmente a -B73, cada fotocélula de reflexión puede estar duplicada para cada punto de conmutación y cada dirección de desplazamiento, para aumentar la seguridad del sistema.
- Fotocélula para transmisión de señal en espaciamiento entre grúas dependiente de la carga (-B78):
Si el espaciamiento entre grúas depende de la carga, la grúa frena y para cuando se supera una distancia mínima respecto a la grúa contigua y se transporta una carga superior a un valor preajustado.
Para que en ambos mandos de grúa y grúa contigua se conozca si en la otra grúa se ha infrapasado o sobrepasado la carga ajustada, esta información se transmite entre ambas grúas mediante una fotocélula. Cada grúa cuenta para ello con una fotocélula para la transmisión de la señal de autorización como emisor y otra como receptor.
Aquí se muestra qué señal está presente ahora mismo en el receptor. La zona 1 muestra la señal de autorización en dirección hacia delante. La zona 3 muestra la señal de autorización en dirección hacia atrás.
NC con fondo azul, NO con fondo verde: No se alcanza la carga preajustada. La grúa recibe una señal de autorización de la grúa contigua.
NC con fondo verde, NO con fondo azul: Se ha superado la carga preajustada. La grúa no recibe señal de autorización de la grúa contigua.
La carga se puede programar en los parámetros ampliados. Véase "Ajustar los parámetros ampliados para perfiles de traslación (perfiles de traslación de grúa y carro)" en «Ajustar los parámetros ampliados para perfiles de traslación (perfiles de traslación de grúa y carro)».
Traslación del carro:
Convertidor de frecuencia traslación del carro -TA41Interruptor fin de carrera del carro - B51
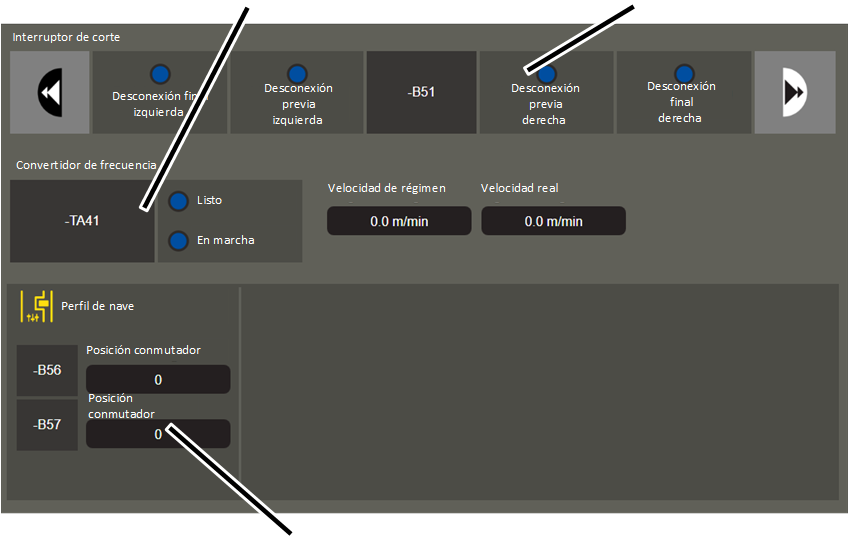
- Interruptor fin de carrera del carro (-B51): Aquí se muestra la posición del interruptor fin de carrera del carro.
Fondo verde: el interruptor de fin de recorrido no ha sido accionado
Fondo azul: el interruptor de fin de recorrido ha sido accionado.
- Convertidor de frecuencia traslación del carro (‑TA41): Aquí se muestra el estado del convertidor de frecuencia en traslación del carro:
"Listo": El convertidor de frecuencia está listo para servicio.
"En marcha": El convertidor de frecuencia está activo, por lo que el motor gira.
"Velocidad de régimen": Velocidad a la que el motor debe girar.
"Velocidad real": Velocidad a la que está girando el motor.
- Interruptores de cruceta para el control del perfil de la nave (‑B56 / ‑B57): Aquí se muestra la posición actual del conmutador de los interruptores de cruceta, que se utilizan para el control del perfil de la nave. Con la combinación de ambos interruptores de cruceta con seis estados de conmutación cada uno se pueden recopilar hasta 36 posiciones distintas.
Polipasto:
Convertidor de frecuencia del polipasto ‑1TA21 y ‑2TA21Interruptor fin de carrera de elevación -B31 y -B32
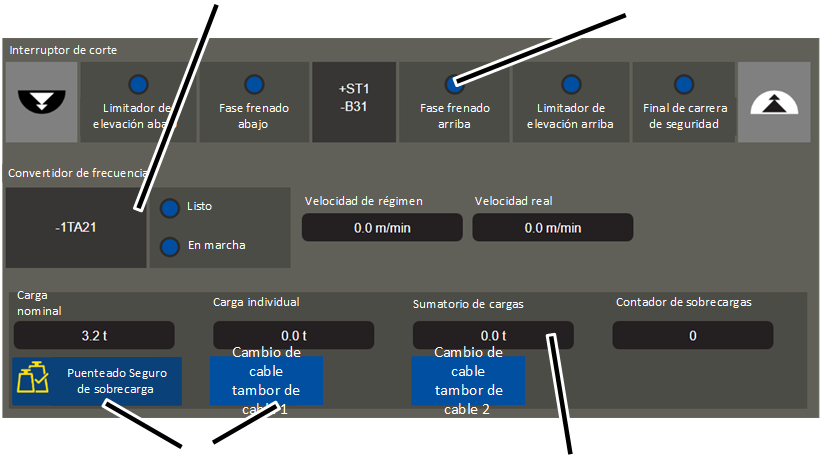
- Interruptor fin de carrera de elevación (-B31): Aquí se muestra la posición del interruptor de fin de carrera de elevación.
Fondo verde: el interruptor fin de carrera de elevación no ha sido accionado
Fondo azul: el interruptor fin de carrera de elevación ha sido accionado.
En caso de doble mecanismo de elevación se aplica un segundo interruptor fin de carrera de elevación -B32 para el segundo tambor de cable.
En caso de polipasto con mando de contactores: La posición actual del conmutador se muestra solo mientras el polipasto asciende o desciende. Cuando el polipasto está parado, los puntos de conmutación quedan con fondo azul.
- Convertidor de frecuencia polipasto (‑1TA21): Aquí se muestra el estado del convertidor de frecuencia del polipasto:
"Listo": El convertidor de frecuencia está listo para servicio.
"En marcha": El convertidor de frecuencia está activo, por lo que el motor gira.
"Velocidad de régimen": Velocidad a la que el motor debe girar.
"Velocidad real": Velocidad a la que está girando el motor.
En caso de doble mecanismo de elevación se muestra un convertidor de frecuencia adicional -2TA21 para el segundo tambor de cable.
Indicación de carga: Aquí se muestran los resultados del sistema de medición de cargas:
"Carga nominal": capacidad máxima de carga del polipasto
"Carga individual": carga actual detectada en el polipasto
"Sumatorio de cargas": La suma de las cargas en todos los polipastos o en todas las grúas.
"Contador de sobrecarga": Cantidad de movimientos de elevación con sobrecarga. La cifra aumenta en 1 cuando el polipasto iza una carga superior a la capacidad máxima de carga de la grúa.
- Botones en pantalla: Aquí se pueden activar funciones para labores de servicio técnico.
"Puenteado Seguro de sobrecarga": véase "Puenteado del seguro de sobrecarga" en «Puenteado del seguro de sobrecarga».
"Cambio de cable tambor de cable": véase "Cambio del cable".
Seleccionar perfiles de movimiento
Para los movimientos de todos los tres ejes (traslación de grúa, de carro y elevación/descenso) pueden seleccionarse distintos perfiles de movimiento. Con ello puede determinarse el comportamiento básico de movimientos.
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "SERVICE" (nivel de usuario [2]).
Abrir la selección del perfil de movimiento
Vista general: Navegación en KranOS |
|---|
Usuario "SERVICE" 🡪 "Perfil de movimiento" |
- Iniciar sesión como usuario "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Perfil de movimiento".
Seleccionar el perfil de movimiento
Campos de selección para perfiles de movimiento
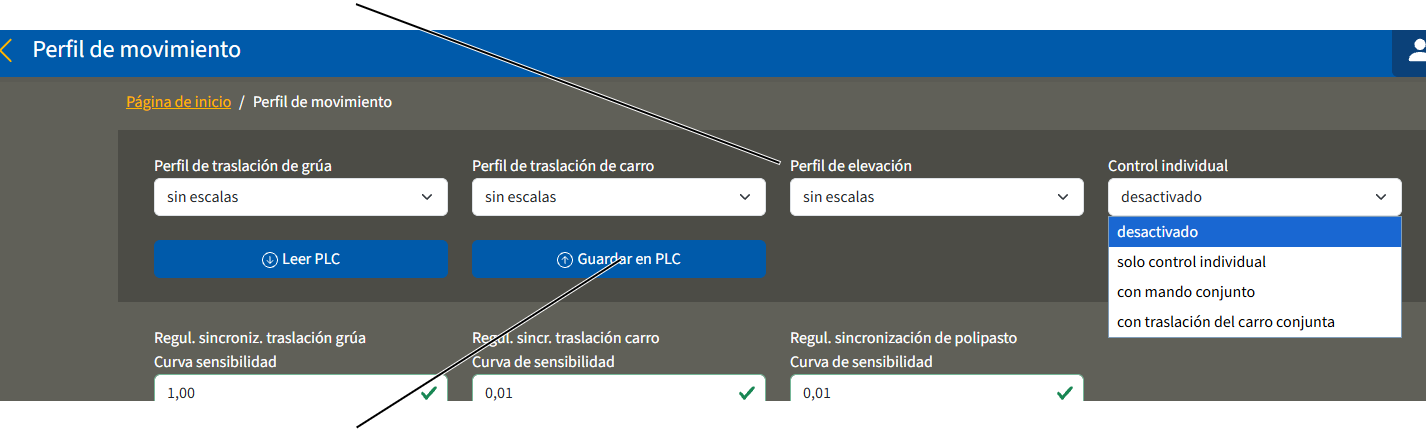
- Aparece la ventana "Perfil de movimiento".
- Se muestran los ajustes actuales.
- Seleccionar el perfil de movimiento deseado en el eje de la grúa:
- Sin etapas: con un botón de dos etapas o mando maestro se puede acelerar en la segunda etapa hasta un valor máximo mientras se mantenga pulsado. Cuando se retorna el botón o mando maestro a la primera etapa, el accionamiento mantiene la velocidad alcanzada. Cuando se suelta el botón o mando maestro, la velocidad se reduce.
- Dos etapas: con un botón de dos etapas o mando maestro se puede acelerar el motor en la primera etapa a una velocidad de precisión preestablecida y en la segunda etapa se acelera a una segunda velocidad rápida preestablecida.
- Valor analógico lineal: con un mando maestro proporcional se puede acelerar y frenar el motor sin escalas. Cuando más se acciona el mando maestro, más rápidamente se mueve el motor. Por ello, la relación entre mando maestro y motor es lineal.
Valor analógico curva S: como antes. La relación entre mando maestro y motor es en forma de S . Por ello, en la zona alrededor del punto cero del mando maestro (motor parado) se necesita relativamente mucho movimiento en el mando maestro, mientras que en los topes superior e inferior del mando maestro hay relativamente menos movimiento. Con ello se puede posicionar la grúa con máxima precisión al realizar movimientos lentos.
- Clicar en el botón en pantalla "Guardar en PLC".
Sólo en funcionamiento tándem
- Iniciar sesión en la segunda grúa y ajustar el mismo perfil de movimiento en la ventana "Perfil de movimiento".
Si en la segunda grúa hay otro perfil de movimiento programado, aparecerá el mensaje "F0026: Funcionamiento tándem: perfiles de traslación distintos" cuando se activa el funcionamiento tándem.
Ajustar control individual para emisor del ABURemote
Solo con ABURemote Joystick con control individual
Con un emisor ABURemote tipo Joystick con control individual (emisor con tres mandos maestros) se puede ajustar el modo del control individual en KranOS. Véase también el manual de producto "Joystick".
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "CUSTOMER" (nivel de usuario [1]). o como "SERVICE" (nivel de usuario [2]).
Abrir la selección del perfil de movimiento
Vista general: Navegación en KranOS |
|---|
Usuario "CUSTOMER" o "SERVICE" 🡪 "Perfil de movimiento" |
- Iniciar sesión como "CUSTOMER" (nivel de usuario [1]) o "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS" en «Iniciar sesión en KranOS».
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Perfil de movimiento".
Ajustar el control individual
Campo de selección "Control individual"
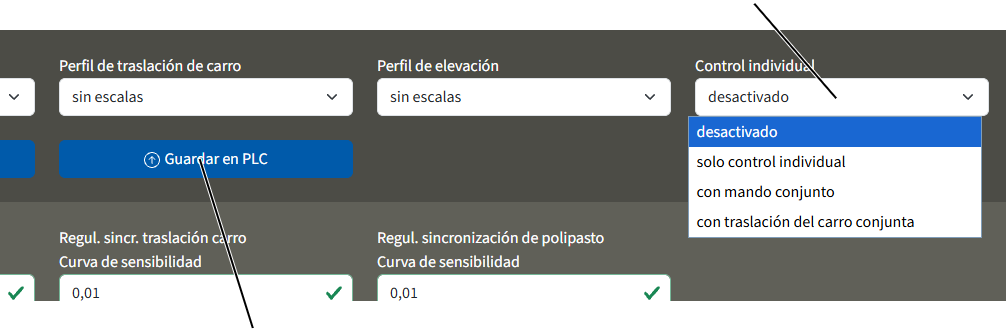
- Aparece la ventana "Perfil de movimiento".
- Se muestra el ajuste actual.
- En el campo de selección "Control individual", seleccionar el valor deseado:
- "Desactivado": El control individual está desactivado. El mando maestro central del emisor ABURemote no tiene función.
- "Solo control individual": Los carros se pueden manejar independientemente uno del otro. Uno de los mandos maestros en el emisor controla el carro I y el otro mando maestro controla el carro II. El interruptor basculante para mando conjunto no tiene función.
- "Con mando conjunto": Los carros pueden manejarse independientemente, como se ha descrito antes. Adicionalmente puede cambiarse el interruptor basculante del emisor a mando conjunto. Entonces, el mando maestro de la derecha manejará ambos carros en mando conjunto, el mando maestro central no tiene función.
- "Con traslación del carro conjunta": Los carros pueden manejarse independientemente, como se ha descrito antes. Adicionalmente puede cambiarse el interruptor basculante del emisor a traslación conjunta de carro. El mando maestro de la derecha controla entonces la traslación conjunta de ambos carros. Los polipastos de ambos carros se pueden seguir manejando independientemente el uno del otro con los mandos maestros central y derecho.
- Clicar en el botón en pantalla "Guardar en PLC".
Consejo:
Al ajustar el control individual, los recorridos de frenado se alargan. Véase manual de producto "Mando a distancia por radio ABURemote Joystick de ABUS".
Puentear provisionalmente el interruptor de fin de recorrido y el limitador de elevación
Provisionalmente, por ejemplo en reparaciones, se pueden puentear todos los interruptores de fin de recorrido y limitadores de elevación (excepto el final de carrera de seguridad).
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "SERVICE" (nivel de usuario [2]).
Abrir la ventana del perfil de movimiento
Vista general: Navegación en KranOS |
|---|
Usuario "SERVICE" 🡪 "Perfil de movimiento" |
- Iniciar sesión como usuario "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Perfil de movimiento".
Puentear el interruptor de fin de recorrido y el limitador de elevación
Conmutador "Puentear interruptores y limitadores de recorrido"
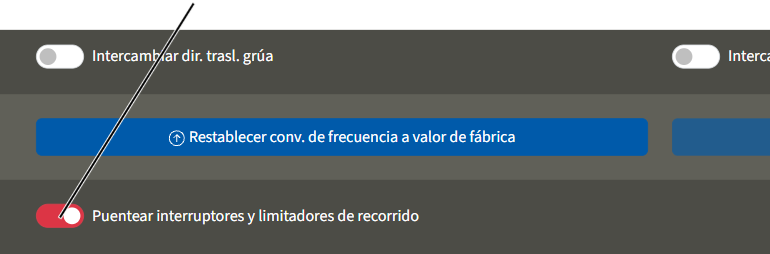
- Aparece la ventana "Perfil de movimiento".
- Hacer clic en el conmutador "Puentear interruptores y limitadores de recorrido"
- El fondo del conmutador se ilumina en rojo.
- Quedan puenteados todos los interruptores de fin de recorrido (interruptor fin de carrera del carro de todos los carros e interruptor fin de carrera de la grúa en forma de interruptores de cruceta, sensores de distancia, fotocélulas de reflexión como desconexión previa y desconexión final) y todos los limitadores de elevación (limitador de elevación superior e inferior de todos los polipastos), así como el control de perfil de nave.
- La grúa, el carro y el polipasto pueden moverse a velocidad lenta.
- Se muestra el mensaje F0064 "Todos los interruptores de fin de recorrido y limitadores de elevación puenteados".
- El puenteado se queda conectado hasta que se desconecta con el botón "Puentear interruptores y limitadores de recorrido".
- El puenteado también se queda conectado cuando se apaga y vuelve a encender la grúa.
Invertir dirección de desplazamiento de grúa y carro
En determinados casos puede ser necesario invertir la dirección de desplazamiento de la grúa o el carro. Por ejemplo, cuando la grúa se instala de forma distinta a como consta en la documentación de planificación.
Se invierten así todos los datos relativos a la dirección de desplazamiento. Esto afecta, por ejemplo, a los botones del emisor del mando a distancia por radio, a todas las indicaciones en KranOS, los limitadores de desplazamiento valorados como interruptores de cruceta y sensores de distancia, todos los mensajes de error relativos a la dirección de desplazamiento, etc.
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "SERVICE" (nivel de usuario [2]).
Abrir la ventana del perfil de movimiento
Vista general: Navegación en KranOS |
|---|
Usuario "SERVICE" 🡪 "Perfil de movimiento" |
- Iniciar sesión como usuario "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Perfil de movimiento".
Invertir la dirección de desplazamiento de grúa y carro
Conmutador "Intercambiar dir. trasl. grúa"Conmutador "Intercambiar dir. trasl. carro"
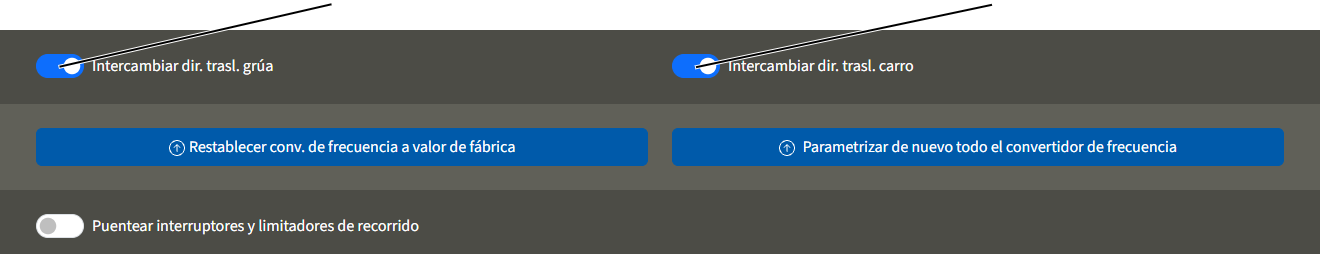
- Aparece la ventana "Perfil de movimiento".
- Hacer clic en los conmutadores "Intercambiar dir. trasl. grúa" o "Intercambiar dir. trasl. carro".
- El fondo se ilumina en azul.
- Se invierten (intercambian) todos los datos relativos a la dirección de desplazamiento para traslación de la grúa o traslación del carro.
- El cambio en la dirección de desplazamiento es permanente y no varía incluso cuando se apaga y vuelve a encender la grúa.
Ajustar la regulación de sincronización
El control de sincronización para traslación de la grúa, traslación del carro y elevación/descenso viene ajustado de fábrica y adecuado para la mayoría de las situaciones.
En caso necesario, se pueden ajustar la desviación máxima de sincronización y la curva de sensibilidad a las situaciones de la nave.
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "SERVICE" (nivel de usuario [2]).
Abrir los ajustes de la regulación de sincronización
Vista general: Navegación en KranOS |
|---|
Usuario "SERVICE" 🡪 "Perfil de movimiento" |
- Iniciar sesión como usuario "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Perfil de movimiento".
Ajustar la regulación de sincronización
"Regul. sincroniz. traslación grúa Curva sensibilidad" y "Regul. sincr. traslación carro Curva de sensibilidad"
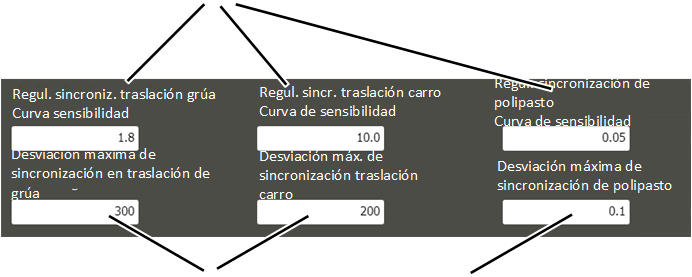
- Aparece la ventana "Perfil de movimiento".
- Se muestran los ajustes actuales de la regulación de sincronización.
- Ajustar en pasos pequeños la curva de sensibilidad para traslación de la grúa, traslación del carro y elevación/descenso a las circunstancias de la nave y verificarlo una y otra vez con movimientos de prueba.
La curva de sensibilidad puede ajustarse entre '0,01' y '10,0'. El valor más pequeño (factor 0,01) corresponde a un comportamiento de regulación lento. Cuanto mayor sea el factor, mayor será la sensibilidad del comportamiento de regulación.
- Ajustar en pasos pequeños la desviación máxima de sincronización en milímetros a las circunstancias de la nave y verificarlo una y otra vez con movimientos de prueba.
La desviación máxima de sincronización es la distancia máxima de grúa, carro o gancho en mando conjunto o funcionamiento tándem.
- Clicar en el botón en pantalla "Guardar en PLC".
Poner de nuevo en marcha la grúa
Solo con la función de reinicio de la grúa
La función de "Reiniciar la grúa" sirve para un nuevo arranque de la grúa por un corte en la tensión de servicio.
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "SERVICE" (nivel de usuario [2]).
Abrir la página de diagnóstico del PLC
Vista general: Navegación en KranOS |
|---|
Usuario "SERVICE" 🡪 "Diagnóstico PLC" |
- Iniciar sesión como usuario "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Diagnóstico del PLC".
Poner de nuevo en marcha la grúa
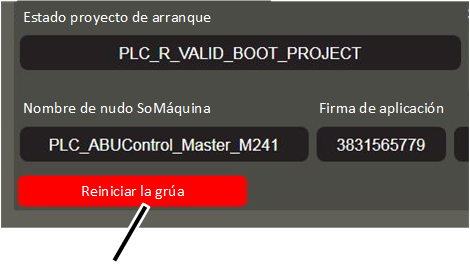
- Aparece la ventana de "Diagnóstico PLC".
- Hacer clic en el botón "Reiniciar la grúa".
- Se interrumpe momentáneamente la tensión de servicio y se vuelve a conectar.
- Se reinicia el mando de la grúa.
Ajustar los puntos de conmutación dependientes de la carga
Mediante los puntos de conmutación dependientes de la carga se pueden activar funciones adicionales en la grúa. Se pueden utilizar aquí salidas en el mando de la grúa, que se conectarán cuando la grúa eleve una carga superior a la determinada.
Para la grúa (sumatorio de cargas) y para cada polipasto hay hasta dos puntos de conmutación dependientes de la carga. La planificación y la conexión eléctrica de las salidas se realiza mediante encargo específico. El ajuste de las cargas se realiza en KranOS para cada punto de conmutación.
Dos aplicaciones para esta función podrían ser, por ejemplo, las luces de aviso (se enciende una luz verde cuando se está a menos del 85 % de la capacidad máxima de carga) o el mando de una pinza o cuchara bivalva (a partir del 10 % de la capacidad máxima de carga, la pinza o cuchara ya no se debe abrir).
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "SERVICE" (nivel de usuario [2]).
Abrir los ajustes para el punto de conmutación dependiente de la carga
Vista general: Navegación en KranOS |
|---|
Usuario "SERVICE" 🡪 "Punto de conmutación dependiente de la carga" |
En la ventana se muestran solo los polipastos que están realmente disponibles en la grúa. |
- Iniciar sesión como usuario "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Punto de conmutación dependiente de la carga".
Ajustar los puntos de conmutación
Puntos de conmutación dependientes de la carga para la grúaPuntos de conmutación dependientes de la carga para el polipasto 1
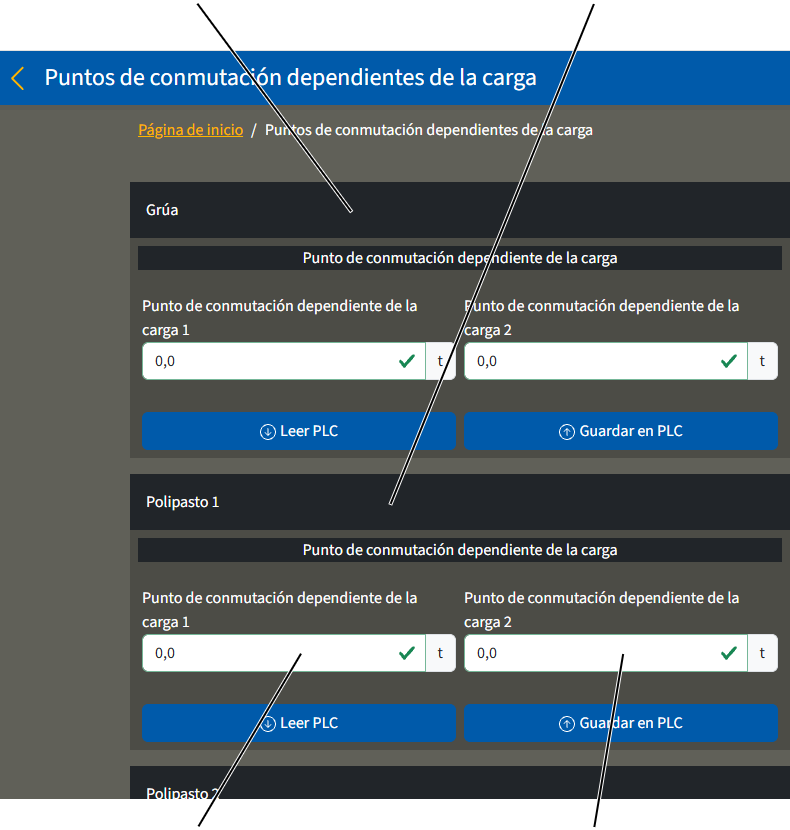
- Se abre la ventana "Puntos de conmutación dependientes de la carga".
- Se muestran los ajustes actuales.
- Introducir la carga a partir de la cual debe conectarse la salida correspondiente.
- Puede introducirse la carga por separado para la grúa (sumatorio de cargas de los dos polipastos) y para el (o los) polipasto(s) individualmente.
- Se dispone de hasta dos puntos de conmutación en cada caso, que pueden conectar con distintas cargas.
- En el esquema eléctrico constan las demás funciones de los puntos de conmutación dependientes de la carga y de la conexión eléctrica.
- Clicar en el botón en pantalla "Guardar en PLC".
La función de los puntos de conmutación dependientes de la carga es controlada por el PLC. Para ello, cada salida de cada punto de conmutación dependiente de la carga tiene una entrada adicional. Cuando se activa una salida, debe haber la correspondiente señal en la entrada. Si no existe esta señal, se emite un mensaje de error. La conexión eléctrica se realiza por encargo específico y consta en el esquema eléctrico.
Ajustar el seguro de cable destensado
El seguro de cable destensado impide que el cable siga desenrollándose cuando se ha depositado la carga o la trócola se apoya. Se interrumpe el descenso cuando la carga medida en el gancho es inferior a un valor preajustado. Sin el seguro de cable destensado, el cable podría seguir desenrollándose del tambor y colgar suelto, lo cual podría causar un posterior enrollado en el tambor con posición o pretensión incorrectas.
En la carga medida en el gancho puede considerarse algún medio de sujeción de carga (por ejemplo, un travesaño), para poder restar su carga de la carga medida. En KranOS se puede ajustar la carga mínima. Sin embargo, si el indicador de carga se ha puesto a cero con la función de "Tara", no se tendrá en cuenta para el seguro de cable destensado.
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "SERVICE" (nivel de usuario [2]).
Ajustar el seguro de cable destensado
Vista general: Navegación en KranOS |
|---|
Usuario "SERVICE" 🡪 "Punto de conmutación dependiente de la carga" |
- Iniciar sesión como usuario "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Punto de conmutación dependiente de la carga".
Ajustar el seguro de cable destensado
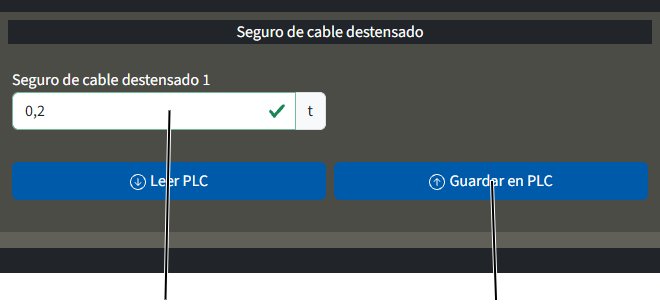
- Se abre la ventana "Puntos de conmutación dependientes de la carga".
- Se muestran los ajustes actuales.
- Introducir la carga mínima, a partir de la que debe interrumpirse el descenso.
Aquí se puede introducir, por ejemplo, el peso de un medio de sujeción de carga.
- Clicar en el botón en pantalla "Guardar en PLC".
Ajustar los parámetros ampliados para perfiles de traslación (perfiles de traslación de grúa y carro)
Los perfiles de traslación de los ejes de desplazamiento (perfiles de traslación de la grúa y del carro) pueden adaptarse en su tiempo de aceleración y frenada, así como en la velocidad máxima y mínima, a las propias costumbres de manejo.
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "SERVICE" (nivel de usuario [2]).
Abrir los parámetros para perfil de traslación
Vista general: Navegación en KranOS |
|---|
Usuario "SERVICE" 🡪 "Traslación de la grúa" 🡪 "Parámetros perfil de traslación de grúa" |
Usuario "SERVICE" 🡪 "Traslación del carro" 🡪 "Parámetros perfil de traslación de carro" |
- Iniciar sesión como usuario "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- Seleccionar el eje de grúa deseado en el menú principal (por ejemplo, traslación de la grúa).
- Aparece la ventana para el eje de la grúa deseado.
- En el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Parámetros perfil de traslación de grúa" (o "Parámetros perfil de traslación de carro").
Ajuste de los parámetros para perfil de traslación
- Aparece la ventana "Parámetros" para el eje de la grúa correspondiente.
- Se muestran los valores actuales.
- Ajustar los valores deseados:
VelocidadTiempo de aceleración y tiempo de frenada
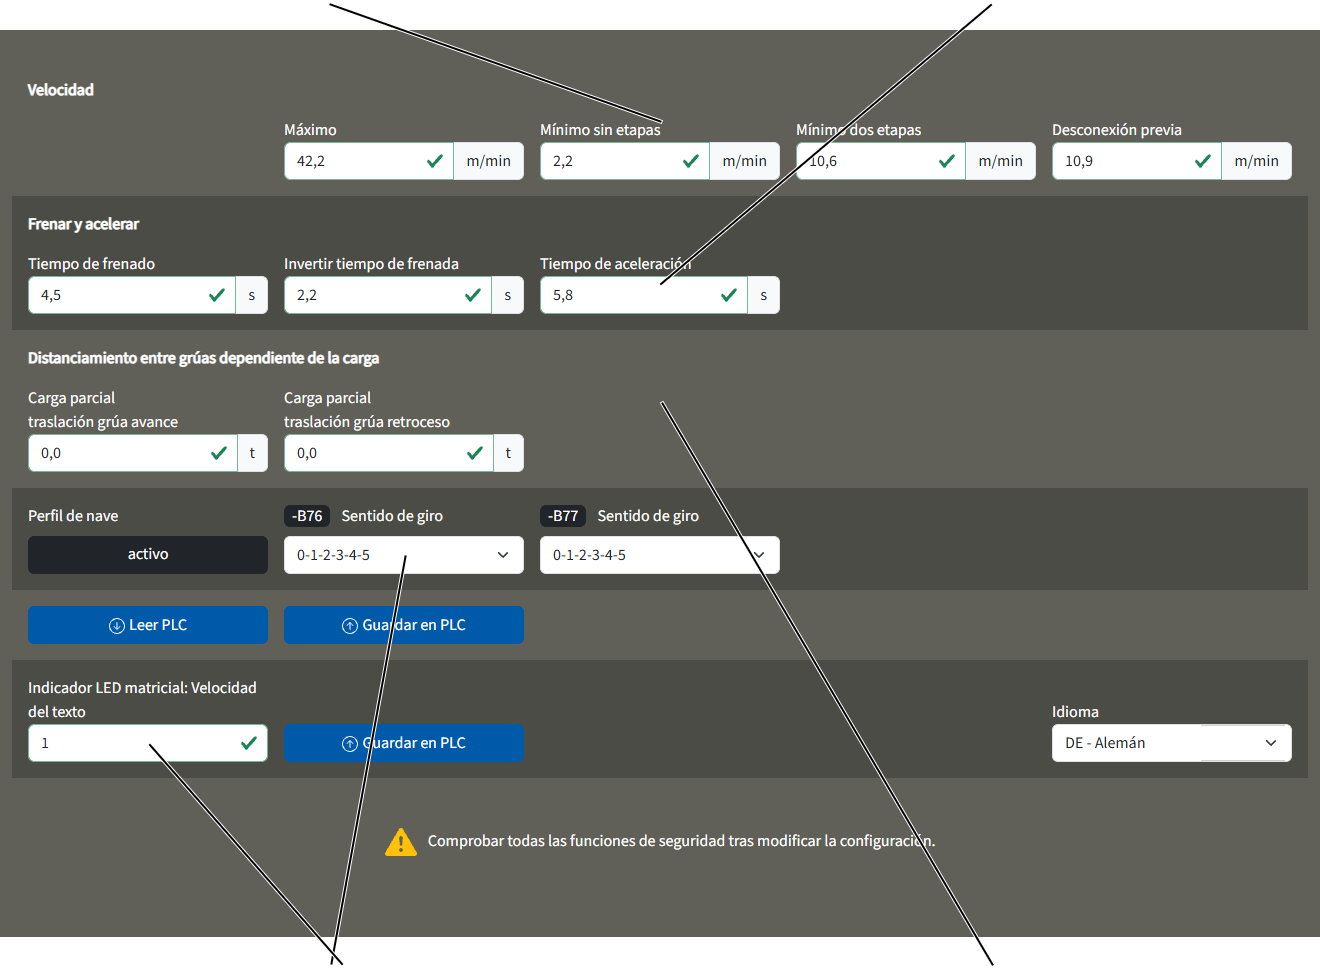
Apartado "Velocidad":
Este apartado se refiere a la velocidad de traslación máxima y mínima de la grúa (o del carro) en relación con los distintos perfiles de movimiento.
Con un valor bajo, la grúa (o el carro) irá más lentamente, y con un valor alto más rápidamente.
Los perfiles de movimiento se pueden seleccionar en la página de "Perfil de movimiento". Véase "Seleccionar perfiles de movimiento" en «Seleccionar perfiles de movimiento».
"Máximo": Velocidad de traslación máxima de la grúa (o del carro).
Con perfil de movimiento sin escalas: la grúa (o el carro) acelerará hasta esta velocidad máxima cuando se pulsa el botón al segundo nivel y se mantiene pulsado.
Con perfil de movimiento de dos etapas: la grúa (o el carro) acelerará hasta esta velocidad cuando se pulsa el botón hasta la segunda etapa y se mantiene pulsado.
- "Mínimo sin etapas": Esta es la velocidad de traslación más lenta con la que puede desplazarse la grúa (o el carro) con un perfil de traslación sin etapas.
La grúa (o el carro) acelerará hasta esta velocidad de traslación cuando se pulsa el botón en la primera etapa y se mantiene pulsado.
- "Mínimo dos etapas": Esta es la velocidad de traslación más lenta con la que puede desplazarse la grúa (o el carro) con un perfil de traslación de dos etapas.
La grúa (el carro) acelerará hasta esta velocidad de traslación cuando se pulsa el botón en la primera etapa y se mantiene pulsado.
- "Desconexión previa": Velocidad con la que la grúa (o el carro) frena cuando se acciona el interruptor de fin de recorrido para desconexión previa.
apartado "Frenar y acelerar":
Este apartado se refiere al tiempo de frenado y al tiempo de aceleración de la grúa (o del carro) en relación con los distintos perfiles de movimiento.
Con un valor bajo, el mecanismo de traslación frena o acelera más rápidamente, y con un valor alto más lentamente.
Los perfiles de movimiento se pueden ajustar en la página de "Perfil de movimiento". Véase «Seleccionar perfiles de movimiento».
- "Tiempo de frenado": Tiempo en el que el mecanismo de traslación frena desde la velocidad de traslación.
El tiempo indicado se refiere aquí siempre al frenado completo desde la velocidad máxima de traslación hasta la parada total, según placa de características.
El mecanismo de traslación frena con este valor, cuando se suelta el pulsador de la segunda o primera etapa.
- "Tiempo de frenada al invertir": Tiempo en el que el mecanismo de traslación frena desde la velocidad de traslación al invertir.
El tiempo indicado se refiere aquí siempre al frenado completo desde la velocidad máxima de traslación hasta la parada total, según placa de características.
El mecanismo de traslación frena con este valor, cuando se suelta el pulsador de la segunda o primera etapa y se pulsa de inmediato el pulsador para la dirección contraria, manteniéndolo presionado.
- "Tiempo de aceleración": Tiempo en el que el mecanismo de traslación acelera a la velocidad de traslación.
El tiempo indicado se refiere aquí siempre a la aceleración completa desde la parada total hasta la velocidad máxima de traslación, según placa de características.
Con este valor, el mecanismo de traslación acelera cuando se presiona el pulsador, en parada total, al primer nivel o cuando se presiona hasta el segundo nivel y se mantiene pulsado.
Otros apartados:
- Solo con perfil de traslación de grúa: "Carga parcial traslación de grúa avance" y "Carga parcial traslación de grúa retroceso": carga a partir de la cual debe conectarse el espaciamiento entre grúas dependiente de la carga. Véase "Mostrar estado de ejes de grúa" en «Mostrar estado de ejes de grúa». La carga puede ajustarse por separado para ambas direcciones de desplazamiento.
Con un espaciamiento entre grúas general (independiente de la carga), el valor aquí introducido no tiene ningún uso.
- "Perfil de nave": indica si hay un perfil de nave disponible para la grúa.
- "Indicador LED matricial: Velocidad del texto": Velocidad con la que pasa el texto por la pantalla del indicador LED matricial. Con un valor bajo, el texto se desplaza más rápidamente, y con un valor alto más lentamente.
La velocidad del texto ajustada se almacena directamente en el indicador LED matricial y no en el PLC. Por ello hay que hacer clic por separado en el botón "Guardar en PLC" junto al campo de registro. Además, aquí no se muestra el valor actual almacenado en el indicador LED matricial.
El idioma para el indicador LED matricial puede seleccionarse mediante el menú desplegable "Idioma".
- "Sentido de giro" para –B76 y –B77 (para traslación de la grúa) o –B56 y –B57 (para traslación del carro): sentido de giro de los dos interruptores de cruceta utilizados para el control del perfil de la nave. Las cifras de 0 a 5 indican los estados de conmutación de los interruptores de cruceta. Pueden leerse en una flecha pequeña en el interruptor de cruceta.
Si el interruptor de cruceta está correctamente montado (montaje según plano de situación, carcasa abajo, cruceta arriba), conmutará en secuencia decreciente entre los distintos estados (5‑4‑3‑2‑1‑0), cuando la grúa se desplaza hacia delante, o el carro hacia la derecha.
Si el interruptor de cruceta está montado cabeza abajo (montaje según plano de situación, carcasa arriba, cruceta abajo), conmutará en secuencia creciente entre los distintos estados (0‑1‑2‑3‑4‑5), cuando la grúa se desplaza hacia delante, o el carro hacia la derecha.
Ajustar parámetros ampliados para perfil de elevación
El perfil de elevación puede adaptarse en su aceleración y frenada, así como en la velocidad máxima y mínima, a las propias costumbres de manejo.
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "SERVICE" (nivel de usuario [2]).
Abrir los parámetros para el perfil de elevación
Vista general: Navegación en KranOS |
|---|
Usuario "SERVICE" 🡪 "Polipasto" 🡪 "Parámetros perfil de elevación" |
- Iniciar sesión como usuario "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- Seleccionar el polipasto deseado en el menú principal (por ejemplo, polipasto 1).
- Se abre la ventana para el polipasto deseado.
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en "Parámetros perfil de elevación".
Ajustar parámetros para perfil de elevación
- Aparece la ventana "Parámetros" para el eje de la grúa correspondiente.
- Se muestran los valores actuales.
- Ajustar los valores deseados:
Apartado "Velocidad"
Apartado "Frenar y acelerar"Apartados "Velocidad en alta precisión" y "Frenar y acelerar en
velocidad de alta precisión"
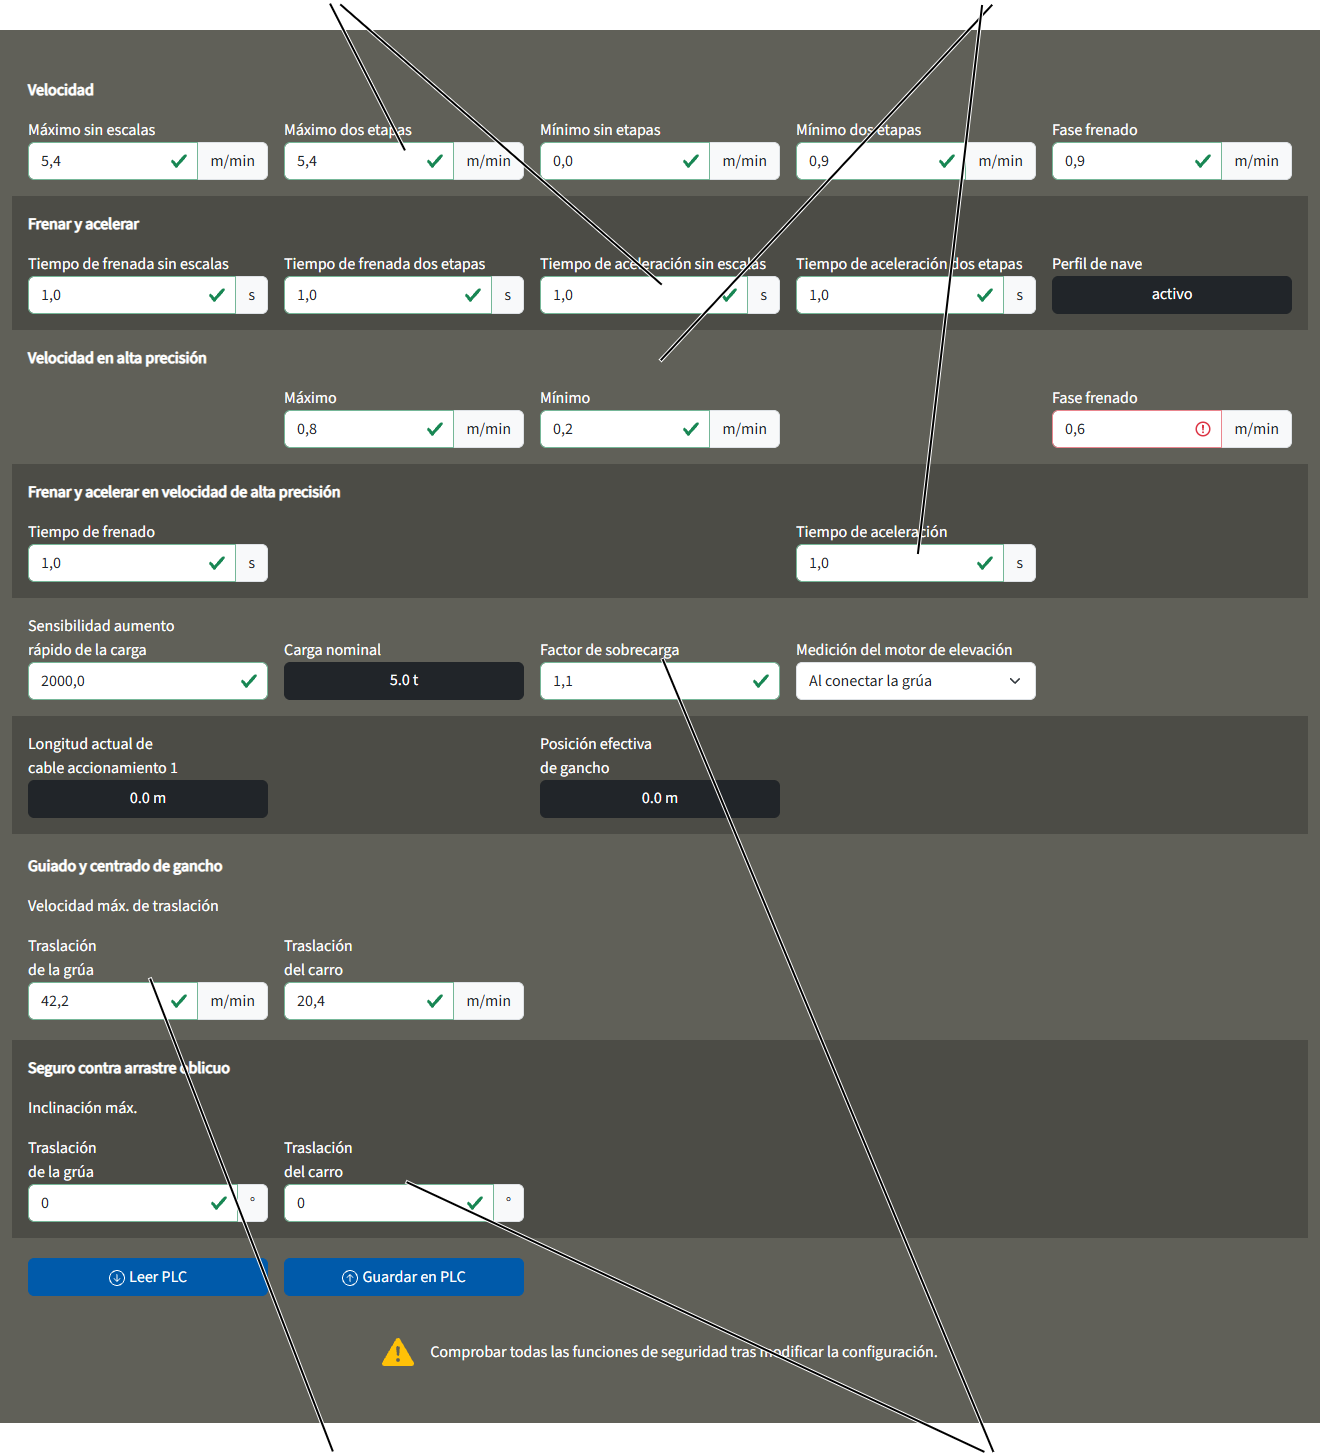
Apartado "Seguro contra arrastre oblicuo"
Apartado "Velocidad":
Este apartado se refiere a la velocidad de elevación máxima y mínima del polipasto en relación con los distintos perfiles de movimiento.
Con un valor bajo, el polipasto iza/desciende con mayor lentitud, con un valor alto lo hará con mayor rapidez.
Los perfiles de movimiento se pueden seleccionar en la página de "Perfil de movimiento". Véase «Seleccionar perfiles de movimiento».
- "Máximo sin escalas": Velocidad máxima de elevación con perfil de movimiento sin escalas.
El polipasto acelerará hasta esta máxima velocidad de elevación cuando se pulsa el botón a la segunda etapa y se mantiene pulsado.
Con doble velocidad de elevación (opcional): Si el polipasto puede elevar/descender al doble de la velocidad, el valor en este campo de registro es válido para la velocidad máxima adicional de elevación (superior al 100 % de la velocidad de elevación según placa de características). La velocidad de elevación se indica en la placa de características del motor de elevación y en los datos técnicos, por lo que puede aumentarse aquí hasta el doble. La velocidad de elevación máxima realmente posible de elevación (superior al 100 %) depende de la carga suspendida y se reduce automáticamente según la carga que esté suspendida.
- "Máximo dos etapas": Velocidad máxima de elevación con perfil de movimiento de dos etapas.
El polipasto acelerará hasta esta velocidad de elevación cuando se pulsa el botón a la segunda etapa y se mantiene pulsado.
Con doble velocidad de elevación (opcional): Si el polipasto puede elevar/descender al doble de la velocidad, el valor en este campo de registro es válido para la velocidad máxima adicional de elevación (superior al 100 % de la velocidad de elevación según placa de características). La velocidad de elevación se indica en la placa de características del motor de elevación y en los datos técnicos, por lo que puede aumentarse aquí hasta el doble. La velocidad de elevación máxima realmente posible de elevación (superior al 100 %) depende de la carga suspendida y se reduce automáticamente según la carga que esté suspendida.
- "Mínimo sin etapas": Velocidad más lenta de elevación con perfil de movimiento sin etapas.
El polipasto acelerará hasta esta velocidad de elevación cuando se pulsa el botón a la primera etapa y se mantiene pulsado.
"Mínimo dos etapas": Velocidad más lenta de elevación con perfil de movimiento de dos etapas.
El polipasto acelerará hasta esta velocidad de elevación cuando se pulsa el botón a la primera etapa y se mantiene pulsado.
- "Fase frenado": Velocidad de elevación a la que frena el polipasto en la fase de frenado, inmediatamente antes de accionar el interruptor fin de carrera de elevación.
Apartado "Frenar y acelerar":
Este apartado se refiere al tiempo de frenada y al tiempo de aceleración del polipasto en relación con los distintos perfiles de movimiento.
Con un valor bajo, el accionamiento de elevación frena o acelera más rápido; con un valor alto, lo hace más lentamente.
Los perfiles de movimiento se pueden seleccionar en la página de "Perfil de movimiento". Véase «Seleccionar perfiles de movimiento».
- «Tiempo de frenada continuo»: tiempo durante el cual el accionamiento de elevación frena con un perfil de movimiento continuo.
El tiempo indicado se refiere aquí siempre al frenado completo desde la velocidad máxima de elevación hasta la parada total, según placa de características.
El polipasto frena con este valor cuando se suelta el pulsador de la segunda o primera etapa y hasta que se vuelve a pulsar en la primera etapa.
Con doble velocidad de elevación (opcional): El valor indicado se refiere a la velocidad de elevación según placa de características. Con doble velocidad de elevación, el tiempo de frenada también se duplica según la carga en el funcionamiento real de la grúa.
- «Tiempo de frenada en dos etapas»: tiempo durante el cual el accionamiento de elevación frena con un perfil de movimiento en dos etapas.
El tiempo indicado se refiere aquí siempre al frenado completo desde la velocidad máxima de elevación hasta la parada total, según placa de características.
El polipasto frena con este valor, cuando se suelta el pulsador de la segunda o primera etapa.
Con doble velocidad de elevación (opcional): El valor indicado se refiere a la velocidad de elevación según placa de características. Con doble velocidad de elevación, el tiempo de frenada también se duplica según la carga en el funcionamiento real de la grúa.
Con un valor muy pequeño se puede lograr un comportamiento de frenada muy espontáneo, que recuerda al comportamiento de un polipasto con mando por contactores, aunque se trate de polipastos con convertidor de frecuencia.
- "Tiempo de aceleración sin escalas": tiempo durante el cual el accionamiento de elevación acelera con un perfil de movimiento continuo.
El tiempo indicado se refiere aquí siempre a la aceleración completa desde la parada total hasta la velocidad máxima de elevación, según placa de características.
Con este valor, el polipasto acelera desde parada total cuando se presiona el pulsador al primer nivel o cuando se presiona hasta el segundo nivel y se mantiene pulsado.
Con doble velocidad de elevación (opcional): El valor indicado se refiere a la velocidad de elevación según placa de características. Con doble velocidad de elevación, el tiempo de aceleración también se duplica según la carga.
- "Tiempo de aceleración dos etapas": tiempo en el que el accionamiento de elevación acelera con un perfil de movimiento de dos etapas.
El tiempo indicado se refiere aquí siempre a la aceleración completa desde la parada total hasta la velocidad máxima de elevación, según placa de características.
Con este valor, el polipasto acelera desde parada total cuando se presiona el pulsador al primer nivel o cuando se presiona hasta el segundo nivel y se mantiene pulsado.
Con doble velocidad de elevación (opcional): El valor indicado se refiere a la velocidad de elevación según placa de características. Con doble velocidad de elevación, el tiempo de frenada también se duplica según la carga en el funcionamiento real de la grúa.
Con un valor muy pequeño se puede lograr un comportamiento de aceleración muy espontáneo, que incluso con polipastos con convertidor de frecuencia recuerda al comportamiento de aceleración de un polipasto con mando por contactores.
Apartados "Velocidad en alta precisión" y "Frenar y acelerar en velocidad de alta precisión":
Estos apartados se refieren a la velocidad máxima y mínima de elevación del polipasto, así como al tiempo de frenada y de aceleración en relación con la función de Velocidad de alta precisión.
Con la opción de Velocidad de alta precisión se puede conmutar el polipasto a una velocidad de elevación especialmente lenta. Con ello se consigue un posicionamiento extremadamente preciso de la carga.
Con motores de elevación provistos de conmutación de polos, el convertidor de frecuencia puede conmutarse, con la velocidad de alta precisión activada, del bobinado para velocidad rápida de elevación al bobinado de velocidad de alta precisión.
Con motores de elevación sin conmutación de polos, es decir con un solo bobinado (por ejemplo: GM7000.2), la velocidad del motor de elevación es supervisado por el convertidor de frecuencia a través de un codificador rotatorio separado, permitiendo así el par de giro completo con velocidades de elevación extremadamente bajas, con lo que la carga puede sostenerse hasta quedar parada sin necesidad de usar el freno.
Los ajustes en este apartado se refieren a la tecnología realmente utilizada en la grúa, es decir tanto a la Velocidad de alta precisión con motores de elevación con conmutación de polos, como con motores de elevación sin conmutación de polos.
La velocidad de alta precisión puede conectarse y desconectarse en el emisor o en la botonera.
Los valores que se introducen en estos apartados (Tiempo de frenado, Velocidad máxima, Velocidad mínimo, Tiempo de aceleración, Velocidad fase frenado) se aplican cuando se vaya a conectar la velocidad de alta precisión en el emisor o en la botonera.
El significado de los valores es idéntico a los apartados de "Velocidad" y "Frenar y acelerar".
Otros apartados:
- "Sensibilidad de aumento rápido de carga": Sensibilidad con la que se detecta el tirón de arranque de una carga. La cifra mostrada es un valor umbral, que depende del tiempo y de la carga medida. Cuanto menor es la cifra, mayor será la sensibilidad con la que reaccione el ABUControl a un aumento rápido de carga. La medición del aumento rápido de carga se realiza normalmente 50 ms después de pulsar el botón de elevación. Si se registra un aumento rápido de carga, el polipasto frena a velocidad de elevación lenta y la mantiene durante 2 segundos para luego volver a acelerar si el botón se mantiene pulsado en la etapa 2.
- "Carga nominal": capacidad máxima de carga del polipasto.
- "Factor de sobrecarga": factor (multiplicador) de la capacidad máxima de carga, con el que se activa el seguro de sobrecarga.
- "Medición del motor de elevación": Aquí se ajusta si el motor de elevación debe ser eléctricamente medido al conectar la grúa. En la medición se verifican determinados valores eléctricos del motor de elevación con una corriente de ensayo que se compara con los resultados de medición del primer arranque de la grúa en su puesta en marcha, para ajustar el convertidor de frecuencia. De esta forma, el convertidor de frecuencia puede considerar el estado térmico del motor de elevación durante el funcionamiento. Normalmente, la medición está activa al conectar la grúa. En convertidores de frecuencia antiguos (ATV32) puede ser necesario desactivar la medición y parametrizar de nuevo el convertidor de frecuencia.
- "Longitud actual de cable accionamiento 1": Longitud total del cable desenrollado actualmente del tambor hasta el punto fijo.
Con doble mecanismo de elevación: Se muestra adicionalmente la "Longitud actual de cable accionamiento 2". El valor indicado es entonces la longitud del cable que se ha desenrollado del tambor de cable hasta la polea de compensación (polea de inversión central arriba en el polipasto de cable, o en la trócola).
- "Posición efectiva de gancho": posición del gancho (distancia desde el centro del tambor de cable hasta el centro de la polea de inversión de la trócola) basada en la longitud del cable. Aquí se tienen en cuenta la disposición y en doble mecanismo de elevación también ambos tambores de cable.
Solo en polipasto con mando de contactores
Los apartados de "Velocidad", "Frenar y acelerar", "Velocidad de alta precisión", "Frenar y acelerar en velocidad de alta precisión", así como el campo de selección "Medición del motor de elevación" se muestran en KranOS, pero los valores introducidos no son utilizados.
Con un polipasto con mando de contactores, el bobinado lento y rápido del motor de elevación se conmuta con contactores. La velocidad, el tiempo de frenada y el de aceleración se determinan según las características físicas del motor de elevación y no se regulan mediante un convertidor de frecuencia.
Apartado "Guiado y centrado de gancho":
- "Velocidad máx. de traslación": Aquí se ajusta hasta dónde alcanza la velocidad de traslación máxima en traslación de la grúa y del carro con guiado y centrado de gancho activados.
Apartado "Seguro contra arrastre oblicuo"
- "Inclinación máx.": Aquí se ajusta la inclinación máxima (en grados) que pude tener el cable en traslación de grúa o carro. Si se supera esta valor, se para la grúa entera o solo el movimiento de elevación.
El seguro contra arrastre oblicuo solo está disponible cuando la grúa va equipada con un medidor de inclinación y se ha realizado el calibrado (véase "Calibrado del medidor de inclinación").
Activar y desactivar la amortiguación de oscilación
Para que el control de la oscilación funcione correctamente hay que ajustar la longitud del elemento de sujeción.
Tanto la conexión y desconexión del control de la oscilación como su ajuste pueden realizarse cómoda y rápidamente desde el emisor ABURemote. Véase manual de producto "ABURemote".
Alternativamente puede conectarse y desconectarse el control de la oscilación también en KranOS. Si se ha activado el control de la oscilación en KranOS, deberá desactivarse también allí. El ajuste en KranOS es independiente del emisor ABURemote y no se muestra allí.
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "SERVICE" (nivel de usuario [2]).
Abrir el control de la oscilación
Vista general: Navegación en KranOS |
|---|
Usuario "SERVICE" 🡪 "Polipasto" 🡪 "Parámetros perfil de elevación" 🡪 "Parámetros control de la oscilación" |
- Iniciar sesión como usuario "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- Seleccionar el polipasto deseado en el menú principal (por ejemplo, polipasto 1).
- Se abre la ventana para el polipasto deseado.
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Parámetros perfil de elevación".
- Aparece la pantalla "Parámetros perfil de elevación".
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Parámetros control de la oscilación".
Ajustar y activar el control de la oscilación ‚
Campo de registro "Medio de sujeción"
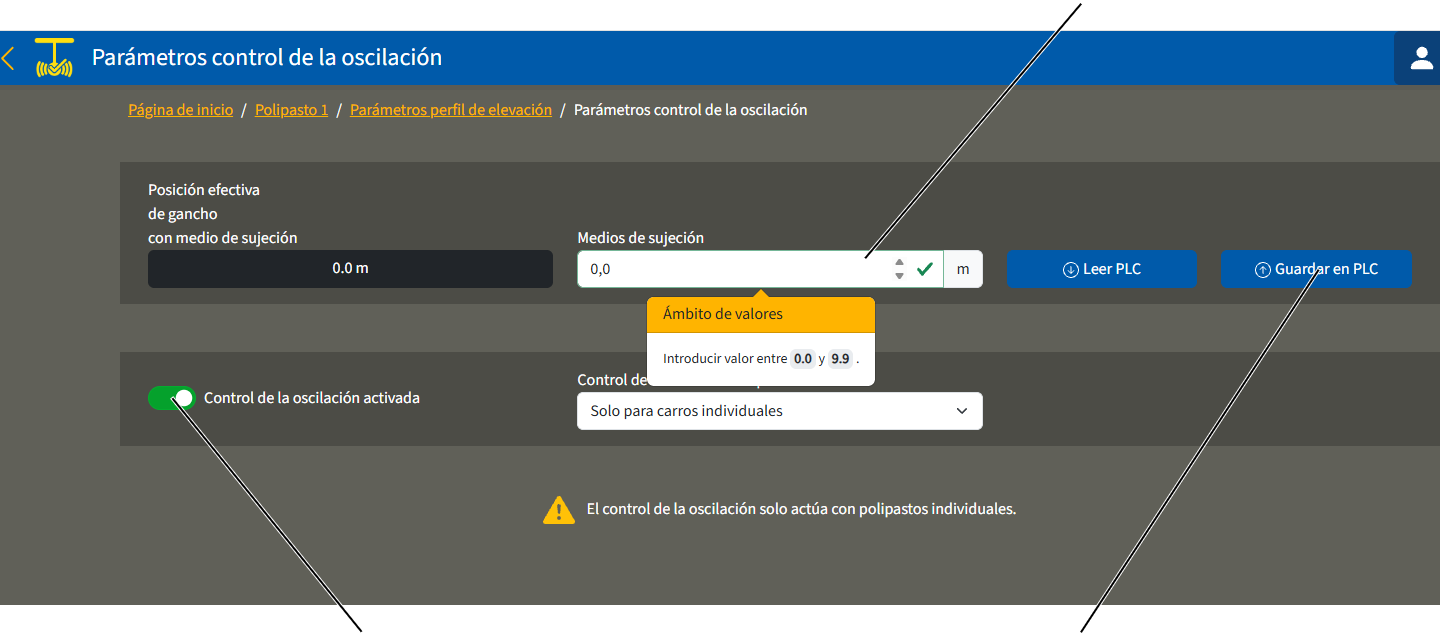
- Aparece la pantalla "Parámetros control de la oscilación".
Introducir la longitud del medio de sujeción:
- En el campo de registro "Medios de sujeción", introducir la distancia entre el gancho y el centro de gravedad de la carga. Con ello se tiene en cuenta la longitud del elemento de sujeción.
Véase también el manual de producto "Mando a distancia por radio ABURemote de ABUS".
- Clicar en el botón en pantalla "Guardar en PLC".
Conectar el control de la oscilación:
- Hacer clic en el conmutador "Control de la oscilación".
- El interruptor pasa a fondo verde.
- El control de la oscilación está ahora activado.
Desconectar el control de la oscilación:
- Hacer clic en el conmutador "Control de la oscilación".
- El conmutador ya no se muestra con fondo verde.
- El control de la oscilación está ahora desactivado.
Autorizar control de oscilación para varios carros
El control de la oscilación funciona primero solo con un único polipasto o con una grúa con varios carros en control individual, cuando el carro no utilizado está en posición de aparcado (el final de carrera superior ha sido accionado por el gancho).
En mando conjunto de varios carros o en funcionamiento tándem, el control de la oscilación debe activarse por separado.
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "SERVICE" (nivel de usuario [2]).
Abrir el control de la oscilación
Vista general: Navegación en KranOS |
|---|
Usuario "SERVICE" 🡪 "Polipasto" 🡪 "Parámetros perfil de elevación" 🡪 "Parámetros control de la oscilación" |
- Iniciar sesión como usuario "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- Seleccionar el polipasto deseado en el menú principal (por ejemplo, polipasto 1).
- Se abre la ventana para el polipasto deseado.
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Parámetros perfil de elevación".
- Aparece la pantalla "Parámetros perfil de elevación".
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Parámetros control de la oscilación".
Autorizar amortiguación de oscilación para uno o varios carros
Menú desplegable "Control de la oscilación disponible"
- Aparece la pantalla "Parámetros control de la oscilación".
- Autorizar amortiguación de oscilación:
- "Solo para un carro": El control de la oscilación solo puede activarse con un único polipasto o con una grúa con varios carros en control individual, cuando el carro no utilizado está en posición de aparcado (Limitador de elevación arriba accionado por el gancho).
- "Uno o varios carros (mando conjunto)": Puede activarse la amortiguación de oscilación con un único polipasto, en una grúa con varios polipastos en control individual o en mando conjunto y con dos grúas en funcionamiento tándem.
Instrucciones para control de la oscilación de varios carros:
El cálculo del control de la oscilación solo funciona correctamente en mando conjunto de varios carros o en funcionamiento tándem cuando el gruísta tiene en cuenta estas circunstancias.
- Grúa y carro deben ser del mismo tipo y tamaño.
- la carga debe estar correctamente suspendida:
Posición del gancho
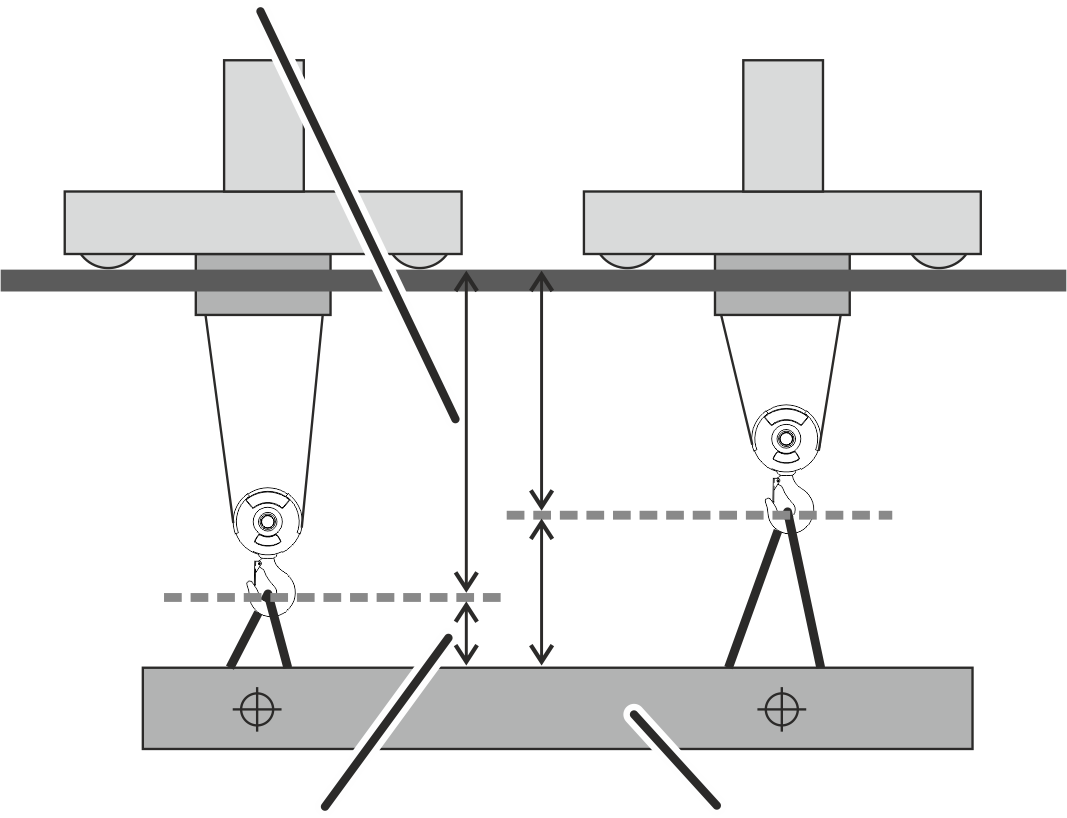
Posición del gancho
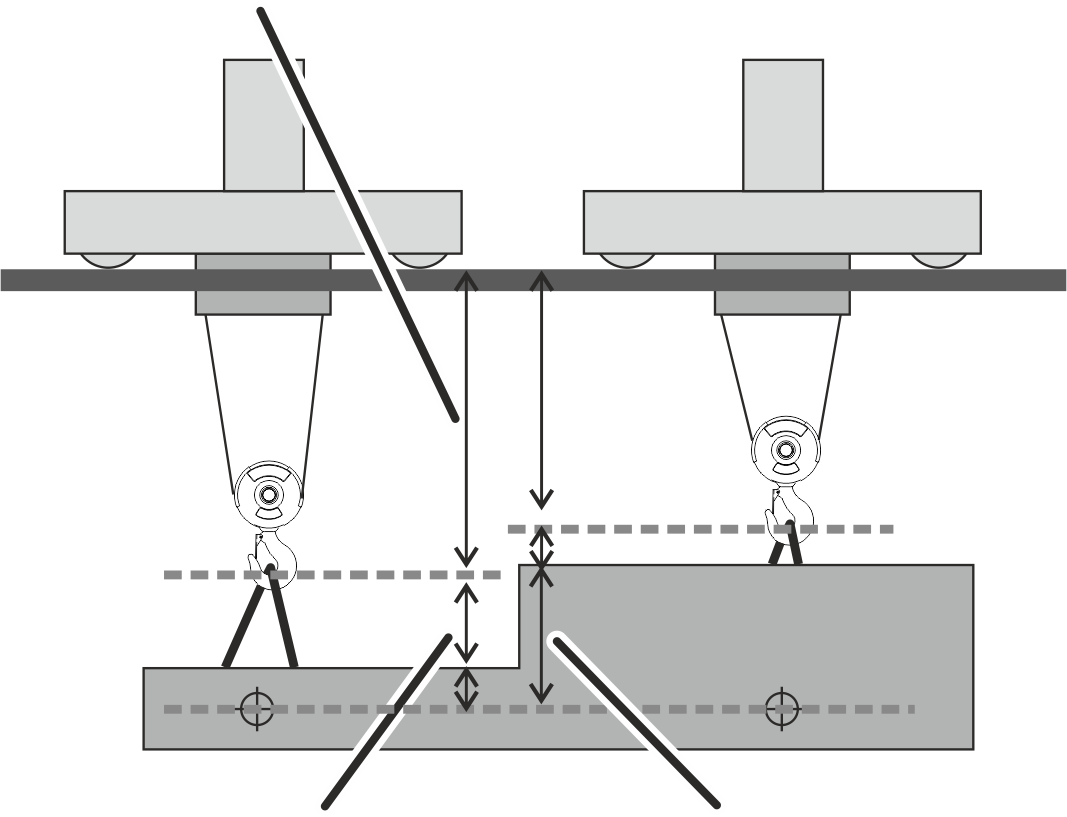
- Hay que introducir la longitud del elemento de sujeción:
En mando conjunto de varios carros, hay que introducir la longitud del elemento de sujeción del carro 1.
En funcionamiento tándem, hay que introducir la longitud del elemento de sujeción de la primera grúa. La primera grúa tiene la dirección IP 192.168.1.1
Ajustar los asistentes de gancho ( guiado y centrado del gancho)
Con el guiado de gancho puede desplazarse el gancho a mano. En la dirección en la que se aparta o tira del gancho se desplazarán también tanto la grúa como el carro.
Con la función de centrado de gancho, el gancho se coloca automáticamente en posición vertical sobre la carga colgada del gancho al elevarla. Con ello se evita una tracción oblicua de la carga.
Hay un medidor de inclinación instalado en el travesaño de punto fijo o en el bastidor del carro que mide esa desviación del cable.
Consejo:
El centrado de gancho es una función de asistencia. La responsabilidad recae en el gruísta. El gruísta debería comprobar siempre que la carga no sea elevada con una tracción sesgada.
Vista general: Navegación en KranOS |
|---|
Usuario "SERVICE" 🡪 "Perfil de movimiento" |
- Iniciar sesión como usuario "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- En el menú de "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Perfil de movimiento".
- Aparece la ventana "Perfil de movimiento".
Activar/desactivar el guiado/centrado de gancho
- Activar o desactivar la función con el conmutador de "Guiado y centrado de gancho".
- El fondo del conmutador se ilumina en rojo.
Activar/desactivar el conmutador "Guiado y centrado de gancho"Sensibilidad del guiado y
centrado de gancho
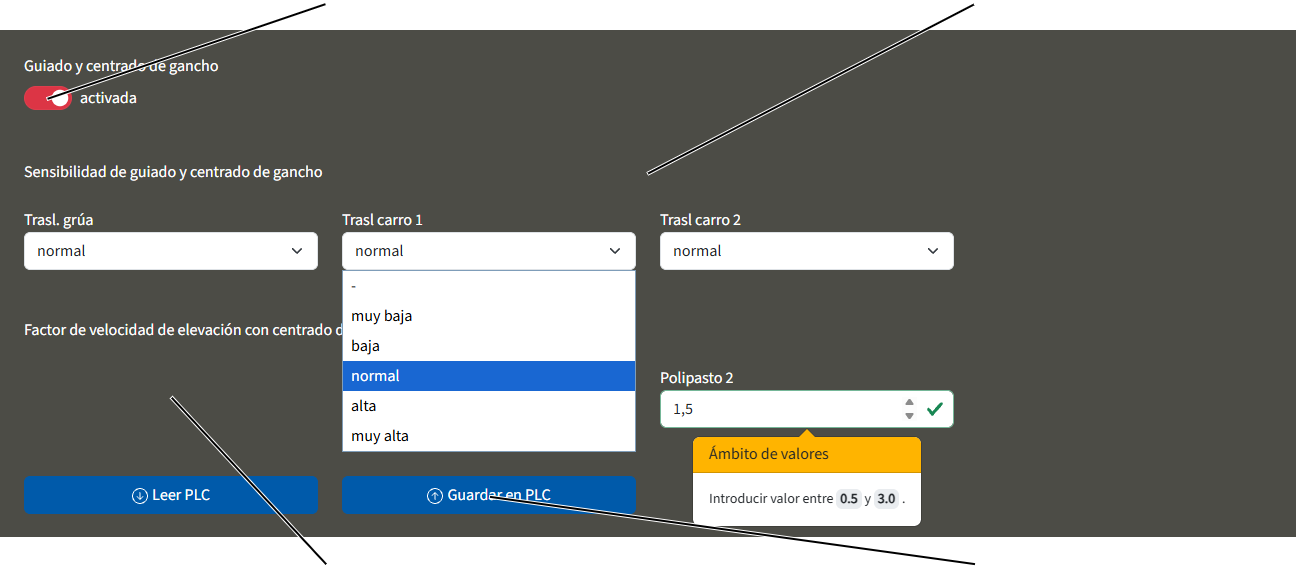
Ajustar la sensibilidad
- Ajustar la sensibilidad de los asistentes de gancho para traslación de grúa y de carro con el correspondiente menú desplegable.
- Hacer clic en el botón "Guardar en PLC" y asegurarse de que los parámetros han sido aceptados en KranOS.
Ajustar el factor de la velocidad de elevación
Con el factor de la velocidad de elevación puede ajustarse a qué velocidad eleva el polipasto con el centrado de gancho activado. El valor introducido debe estar entre 0,5 y 3,0.
- Hacer clic en el campo de registro para el "Factor de velocidad de elevación con centrado de gancho" del polipasto correspondiente.
- Introducir el valor deseado.
El valor 1 corresponde exactamente a la velocidad de elevación de la fase de frenado. Con valores inferiores a 1, la velocidad de elevación será menor que la fase de frenado ajustada. Con valores superior a 1, la velocidad de elevación será más alta que la fase de frenado. Véase también "Ajustar parámetros ampliados para perfil de elevación" en «Ajustar parámetros ampliados para perfil de elevación».
- Clicar en el botón en pantalla "Guardar en PLC".
- El valor queda almacenado.
Consejo:
Con un factor demasiado alto existe la posibilidad de que la carga sea elevada antes de que el carro se haya centrado sobre la carga. Esto podría provocar la oscilación de la carga.
Adaptar los puntos del control de posicionamiento
En KranOS pueden adaptarse con posterioridad puntos sueltos del control de posicionamiento, aprendidos antes en el modo de aprendizaje con ABURemote. Véase el manual de producto ABURemote "Control de posicionamiento con ABUControl: aprendizaje de puntos individuales". La adaptación posterior es posible para el control de posicionamiento lineal LIN y el control de posicionamiento manual. Para el control de posicionamiento punto-a-punto PTP no es posible, ya que los puntos no pueden adaptarse dentro de la ruta.
En total pueden programarse 127 posiciones para el control de posicionamiento lineal LIN y el control de posicionamiento manual.
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "SERVICE" (nivel de usuario [2]).
Calcular la longitud de la vía de grúa:
Para poder programar posiciones para el control de posicionamiento, hay que conocer la longitud de la vía de la grúa. Si se desconoce, puede calcularse esta longitud en KranOS.
La longitud de la vía de grúa debe calcularse también cuando la vía de la grúa supere una longitud de 262 metros.
Vista general: Navegación en KranOS |
|---|
Usuario "SERVICE" 🡪 "Control de posicionamiento" |
- Iniciar sesión como usuario "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Control de posicionamiento".
- Aparece la ventana "Control de posicionamiento".
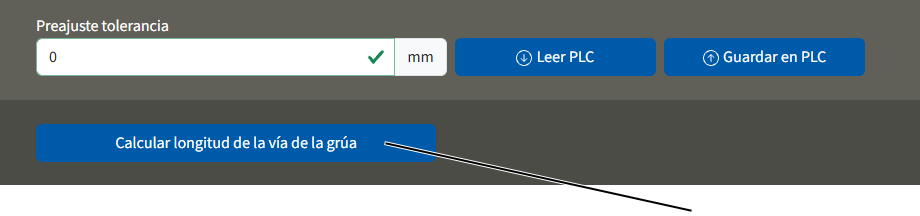
- Desplazar la grúa a la posición más central posible de la nave.
- Hacer clic en el botón en pantalla "Calcular longitud de la vía de la grúa"
- Se calcula la longitud de la vía de grúa y se guarda.
Con sensores de distancia: Se suman los valores medidos con los sensores de distancia en ambas direcciones a lo largo de la vía.
Con sistema de medición de valor absoluto: Se guarda el valor absoluto de la grúa a lo largo del sistema de medición.
Con varios sistemas de medición de valor absoluto: Se guarda el valor absoluto de la grúa y se resta la parte de solapado de los dos sistemas de medición de valor absoluto.
Ajuste de la tolerancia
En KranOS puede ajustarse la tolerancia del control de posicionamiento respecto a las distintas posiciones. Con ello se establece hasta que punto puede apartarse el gancho al acercarse a las posiciones aprendidas. Cuando se introduce una nueva posición, en KranOS se acepta automáticamente el valor anterior generalmente válido.
Vista general: Navegación en KranOS |
|---|
Usuario "SERVICE" 🡪 "Control de posicionamiento" |
Campo "Preajuste tolerancia"Botón
"Guardar en PLC"
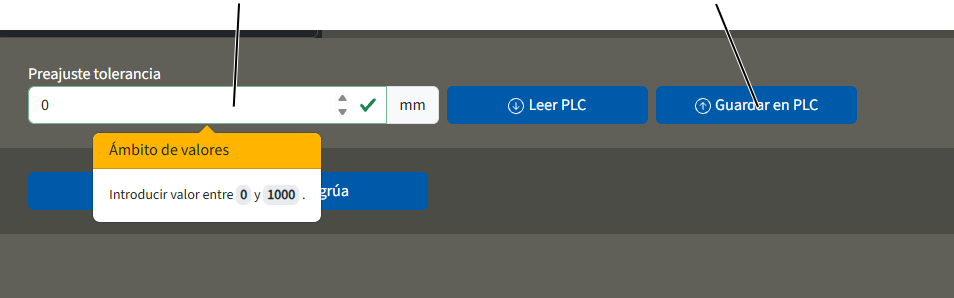
- Iniciar sesión como usuario "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Control de posicionamiento".
- Introducir el valor deseado en el campo "Preajuste tolerancia".
la tolerancia introducida debería ser de, al menos 10 mm. Con valores más pequeños, la grúa se aproximaría con demasiada precisión a la posición y podría pasarse ligeramente de largo, lo que podría provocar sacudidas en la posición.
Establecer/editar posición
Campo de registro "Posiciones
guardadas del control de posicionamiento"Botón de "Aprender posición"
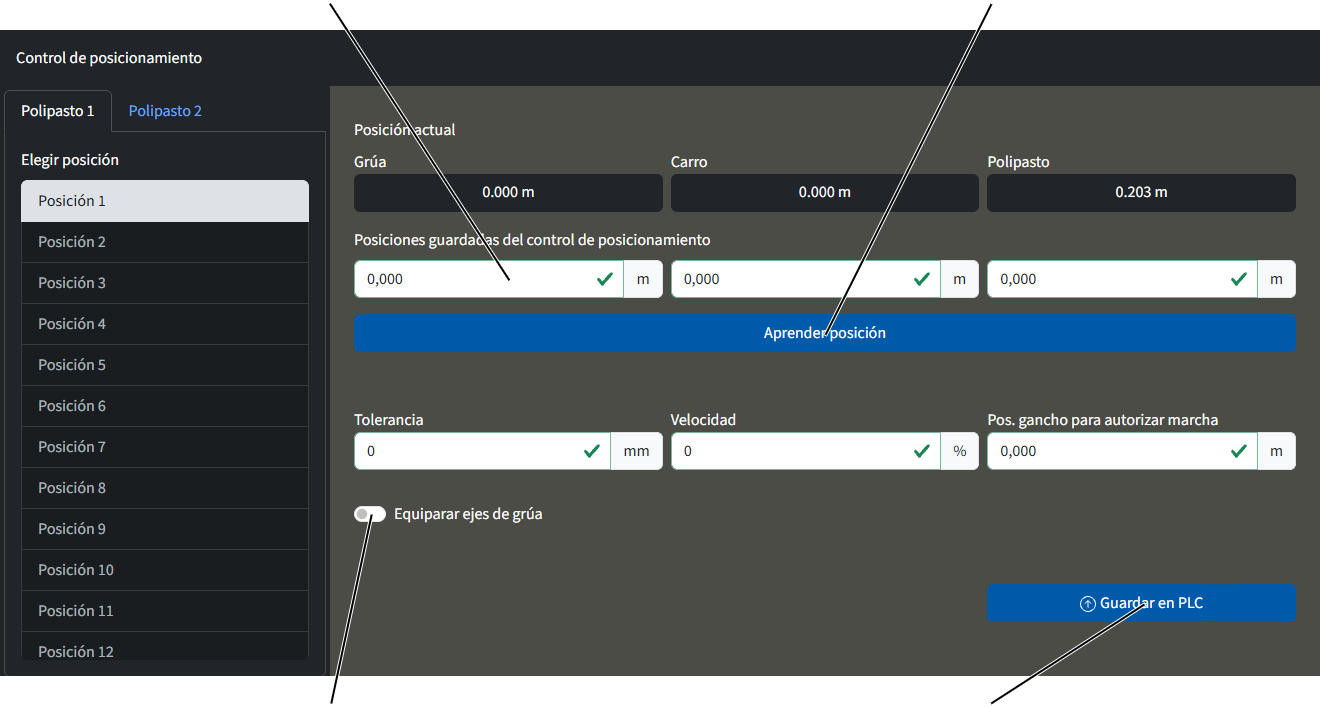
- Seleccionar polipasto y posición
- Los campos de registro del polipasto elegido tienen fondo blanco. Solo pueden adaptarse valores en estos campos.
- Introducir o ajustar valores de posición
o
Hacer clic en el botón de "Aprender posición"
- Se guardarán los valores actuales de la posición de la grúa, del carro y del polipasto en la pantalla.
Los valores modificados se reconocen por tener un marco de color naranja.
- Clicar en el botón en pantalla "Guardar en PLC".
- Los valores quedan almacenados.
Consejo:
¡Con la introducción del valor para "Velocidad" se modifican todas las velocidades, tanto las de traslación y frenado para traslación de grúa y carro como la velocidad de elevación y descenso del polipasto en el posicionamiento!
Introducir los puntos del control de perfil de nave
Con el control de perfil de nave mediante posición de la grúa pueden introducirse o adaptarse puntos sueltos de los obstáculos en KranOS. Esto no es posible con un control de perfil de nave mediante interruptores de cruceta. Allí solo pueden ajustarse los obstáculos con ayuda de ABUS. Véase "Servicio técnico de ABUS" en «Servicio técnico de ABUS».
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "SERVICE" (nivel de usuario [2]).
Vista general: Navegación en KranOS |
|---|
Usuario "SERVICE" 🡪 "Perfil de movimiento" 🡪 "Perfil de la nave (por posición de la grúa)" |
- Iniciar sesión como usuario "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Perfil de movimiento".
- En en perfil de movimiento: En el menú de "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Perfil de la nave (por posición de la grúa)".
Introducir de nuevo el obstáculo
Un obstáculo se muestra con forma cúbica con dos puntos de esquina. Un punto de esquina estará abajo/delante/izquierda y el otro arriba/atrás/derecha.
Si un obstáculo es más complejo, puede confeccionarse con varios cubos, siempre mediante los dos puntos de esquina mencionados. Los cubos deben solaparse para ajustarse a la tolerancia de los sistemas de medición.
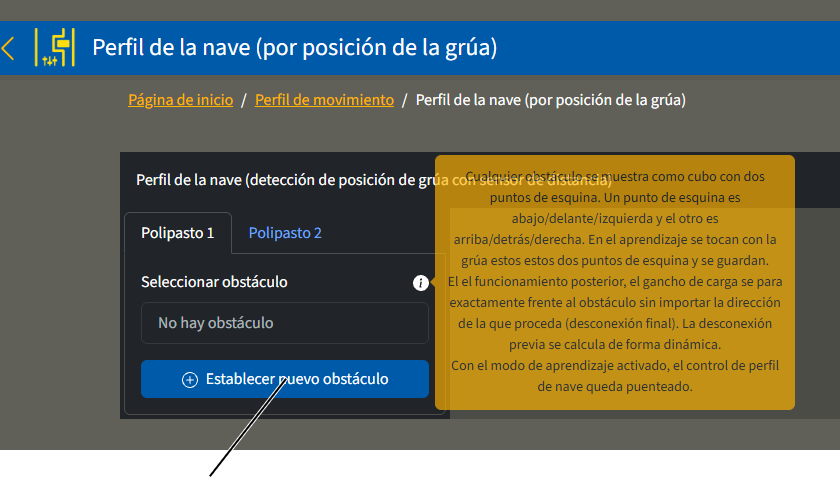
- Hacer clic en el botón "Establecer nuevo obstáculo".
- A la derecha aparece el resumen de la posición actual y los campos de registro para el obstáculo.
Guardar la esquina abajo/delante/izquierda:
Posición actualBotón "Aceptar posición actual"
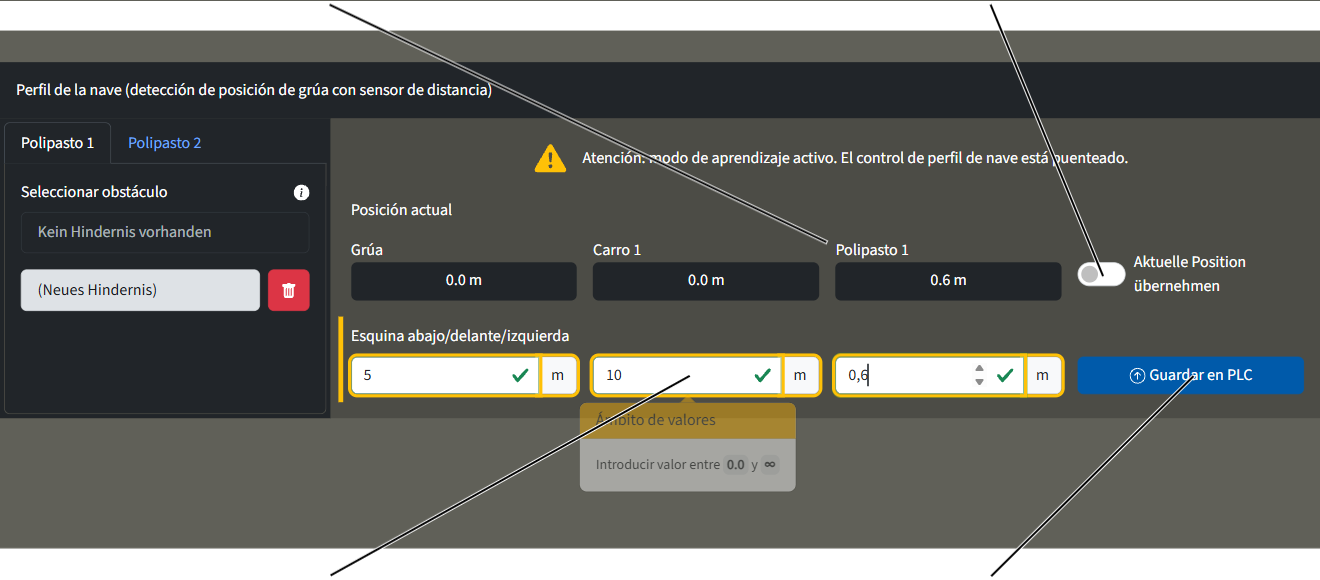
- Se puede hacer clic en el botón "Aceptar posición actual".
o
Introducir valores para la esquina abajo/delante/izquierda en los campos de registro.
- Clicar en el botón en pantalla "Guardar en PLC".
- Se ha guardado la esquina abajo/delante/izquierda y aparecen los campos de registro para la esquina arriba/atrás/derecha.
Guardar la esquina arriba/atrás/derecha:
Cancelar la introducción de obstáculo
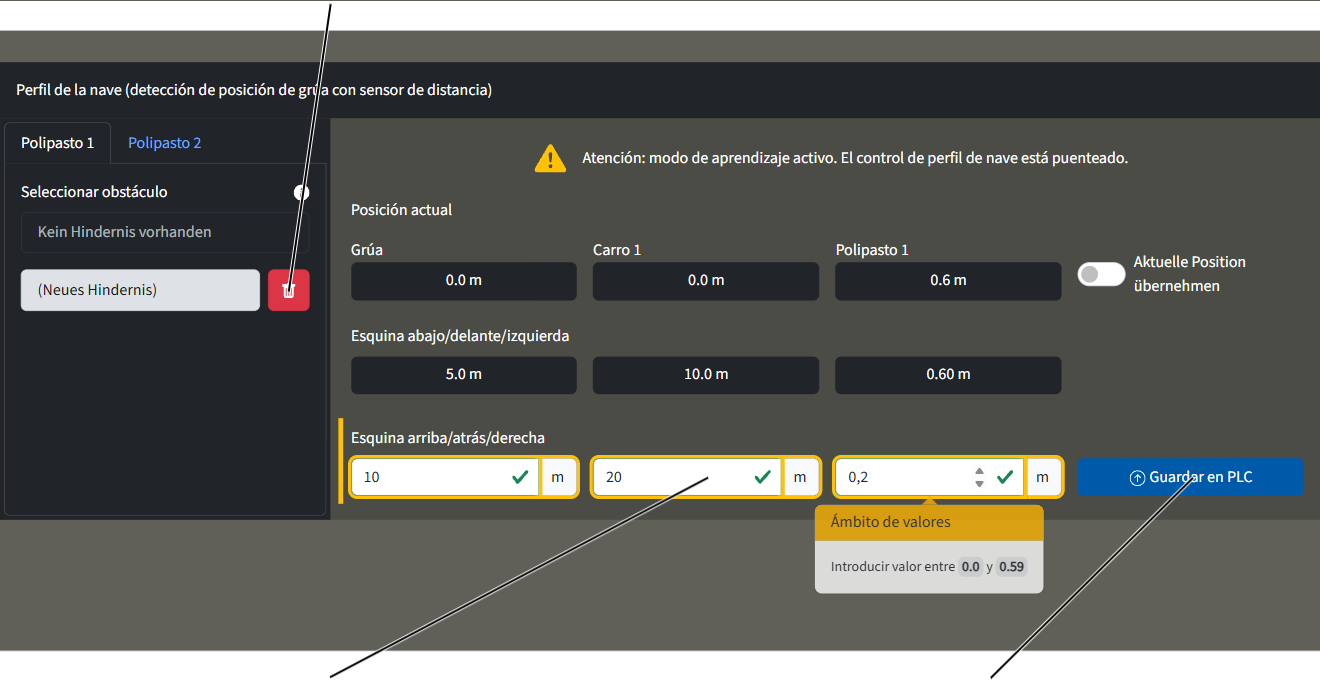
- Se puede hacer clic en el botón "Aceptar posición actual".
o
Introducir valores para la esquina arriba/atrás/derecha en los campos de registro.
- Clicar en el botón en pantalla "Guardar en PLC".
- El obstáculo ha quedado guardado y aparece a la izquierda en la columna.
Consejo:
El obstáculo se guarda y establece solo tras reiniciar la grúa.
Copiar, modificar o borrar un obstáculo
Para copiar, modificar o borrar un obstáculo debe haberse creado primero un obstáculo. Véase "Introducir los puntos del control de perfil de nave" en «Introducir los puntos del control de perfil de nave».
- Seleccionar el polipasto.
- Seleccionar el obstáculo.
- Se muestran los valores del obstáculo.
Botón "Copiar obstáculo"Botón "Cancelar obstáculo"
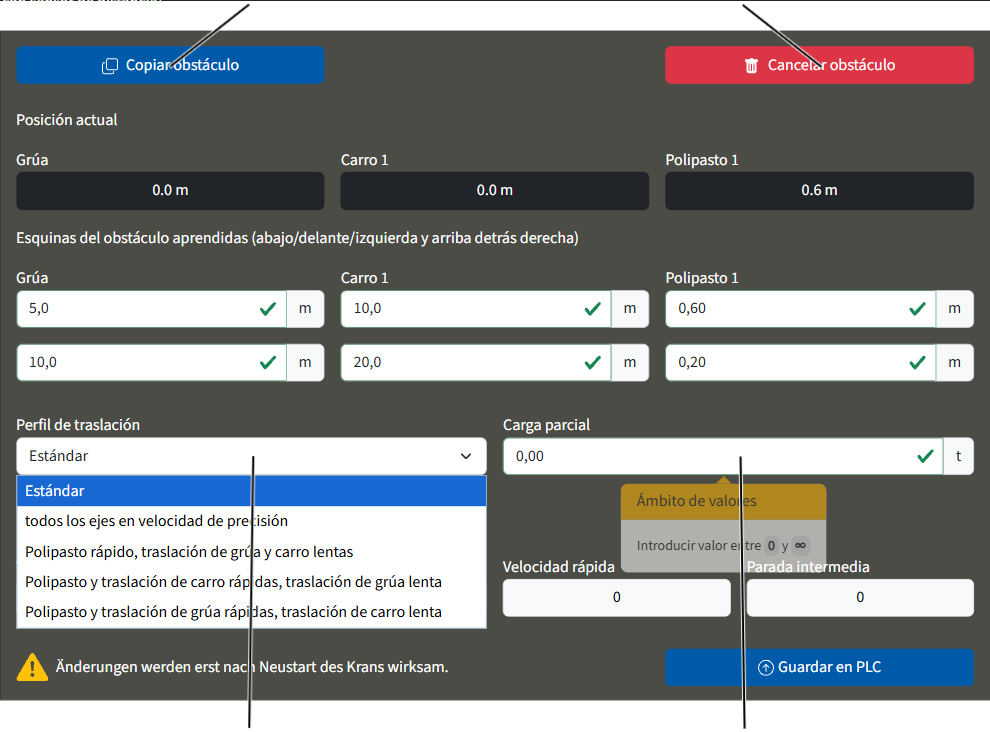
Copiar obstáculo:
- Hacer clic en el botón "Copiar obstáculo".
- Dado el caso, adaptarlo.
Borrar obstáculo:
- Hacer clic en "Cancelar obstáculo".
- El obstáculo ha quedado borrado.
- ¡El obstáculo se borra directamente al hacer clic en el botón!
Adaptar obstáculo:
- Ajustar los valores de las esquinas aprendidas.
- Seleccionar, dado el caso, el perfil de traslación en el menú desplegable.
- Introducir, dado el caso, la carga parcial.
Selección Puentear el obstáculo
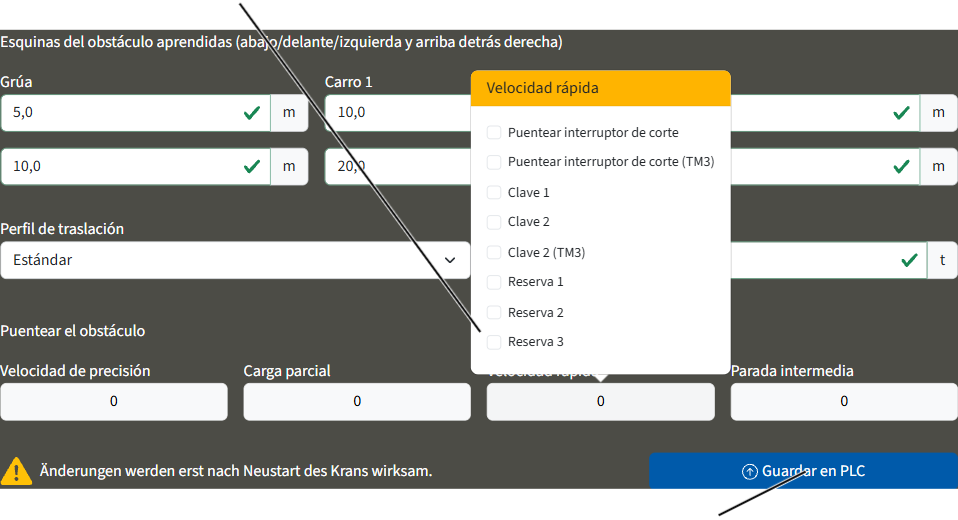
- Si debe puentearse un obstáculo:
Hacer clic en el campo de selección correspondiente y seleccionar el elemento que debe ser puenteado. - Hacer clic en "Guardar en PLC".
- Se ha adaptado el obstáculo.
Ajustar la tolerancia para el control de perfil de nave
La tolerancia para el control de perfil de nave respecto a los puntos de esquina de los obstáculos puede introducirse por separado para cada uno de los obstáculos. Cuando se introduce un obstáculo nuevo, en KranOS se acepta automáticamente el valor anterior generalmente válido.
Vista general: Navegación en KranOS |
|---|
Usuario "SERVICE" 🡪 "Perfil de movimiento" 🡪 "Perfil de la nave (por posición de la grúa)" |
- Iniciar sesión como usuario "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Perfil de movimiento".
- En en perfil de movimiento: En el menú de "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Perfil de la nave (por posición de la grúa)".
Ajustar el distanciamiento entre grúas dependiente de la carga
En el espaciamiento entre grúas dependiente de la carga, la grúa frena y para cuando se supera una distancia mínima respecto a la grúa contigua y se transporta una carga superior a un valor preajustado.
- Leer estados de conmutación del espaciamiento entre grúas: véase "Mostrar estado de ejes de grúa".
- Mostrar estado de conmutación del receptor de la transmisión de señal de la grúa contigua: véase "Mostrar estado de ejes de grúa".
- Ajustar la carga a partir de la cual debe conectarse el distanciamiento entre grúas dependiente de la carga: véase "Ajustar los parámetros ampliados para perfiles de traslación (perfiles de traslación de grúa y carro)".
Mostrar diagnóstico del PLC adicional
Con el PLC adicional en ABUControl pueden aplicarse funciones adicionales específicas del cliente, o funciones especiales que no forman parte de ABUControl. Son desarrolladas, programadas y puesta a disposición por ABUS para encargos específicos. El software para estas funciones especiales funciona de forma independiente en el PLC adicional de ABUControl y se conecta con ABUControl a través de una interfaz estándar.
Con funciones especiales se pueden controlar, por ejemplo, medios de sujeción de carga especiales, sensores detectores de obstáculos o autorizaciones mediante sistemas de terceros.
En esta página de KranOS se muestra qué eje de la grúa (traslación de grúa, de carro, elevación/descenso) con qué velocidad está actualmente autorizado en su estado actual por la función especial del PLC adicional. Así se puede verificar qué influencias tiene actualmente el PLC adicional sobre las funciones normales de la grúa y si las llega a bloquear o limitar.
Vista general: Navegación en KranOS |
|---|
Usuario "SERVICE" 🡪 "Diagnóstico PLC" 🡪 "Diagnóstico de PLC adicional" |
- Iniciar sesión como usuario "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS" en «Iniciar sesión en KranOS».
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Diagnóstico PLC".
- En el perfil de movimiento: En el menú de "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Diagnóstico de PLC adicional".
Leer las autorizaciones de PLC adicional
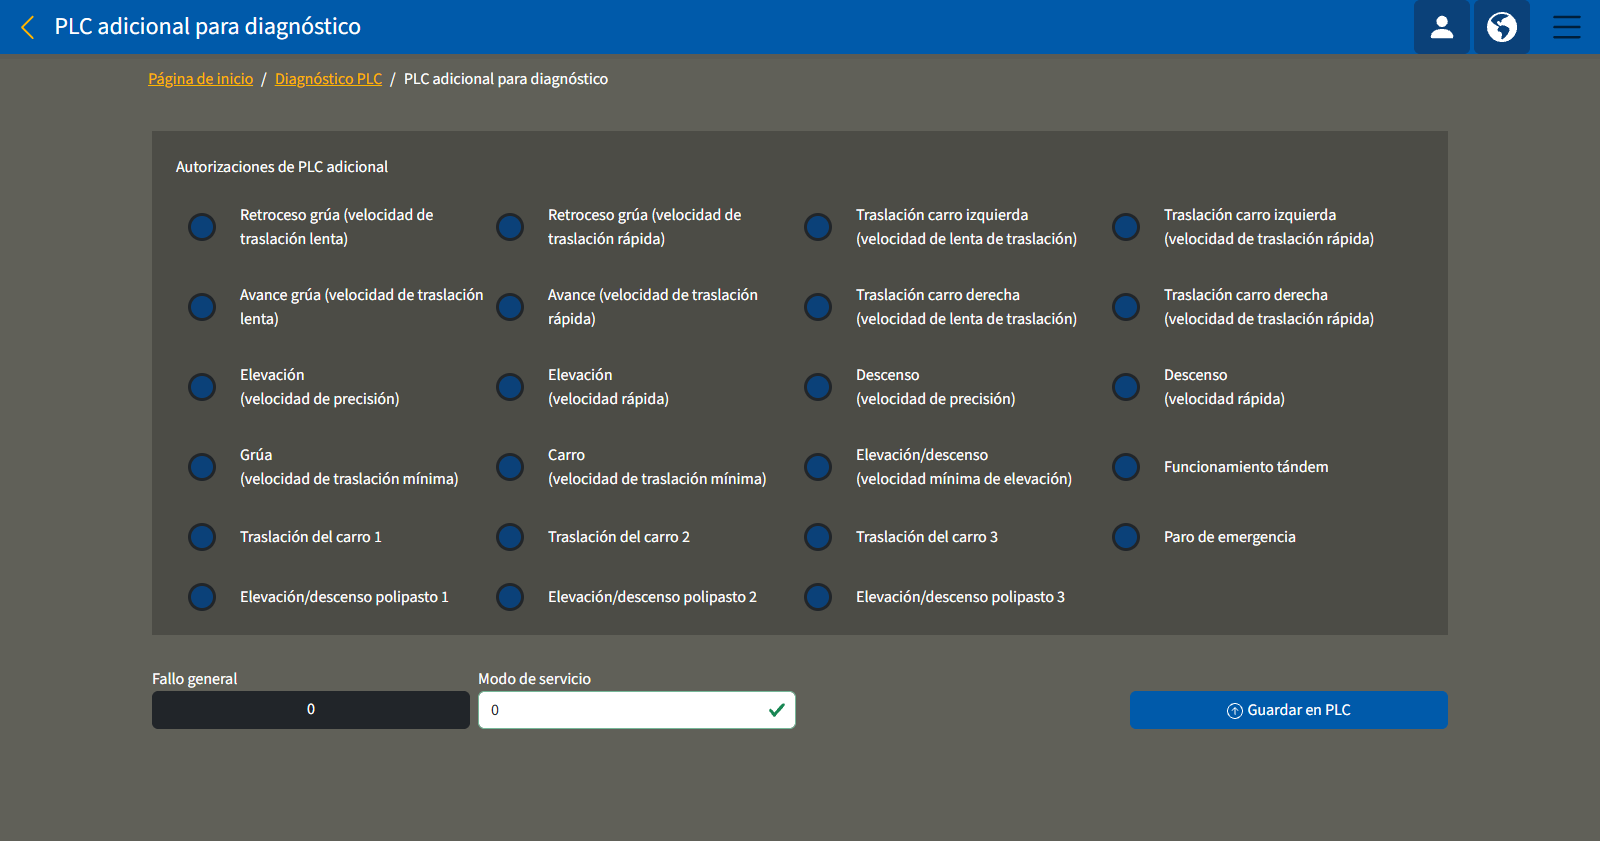
Significado de los colores:
- Azul: No se ha dado autorización por el PLC adicional. Esta función queda, por lo tanto, bloqueada en ABUControl.
- Verde: Se ha dado autorización por el PLC adicional. Esta función está así autorizada en ABUControl y puede ser utilizada.
Ámbitos de función:
- "Traslación de la grúa avance/retroceso a velocidad mínima, lenta y rápida": el PLC adicional puede, según desarrollo del programa, bloquear o autorizar la velocidad correspondiente de traslación de la grúa. Si se da autorización, la grúa podrá desplazarse en la dirección correspondiente.
- "Traslación del carro avance/retroceso a velocidad mínima, lenta y rápida": el PLC adicional puede, según desarrollo del programa, bloquear o autorizar la velocidad correspondiente de traslación del carro. Si se da autorización, el carro podrá desplazarse en la dirección correspondiente. Se refiere al carro actualmente seleccionado.
- "Elevación/descenso a velocidad mínima, lenta y rápida": el PLC adicional puede, según desarrollo del programa, bloquear o autorizar la velocidad de elevación correspondiente. Si se da la autorización, el polipasto puede elevar/descender el gancho. Se refiere al carro actualmente seleccionado.
"Traslación del carro 1, 2 o 3": El PLC adicional puede, según desarrollo del programa, bloquear o autorizar la traslación del carro para el carro indicado. Si se da autorización, el carro indicado podrá desplazarse. Se refiere al carro indicado, independientemente del actualmente seleccionado.
- "Elevación/descenso polipasto 1, 2 o 3": El PLC adicional puede, según desarrollo del programa, bloquear o autorizar el polipasto indicado. Si se da la autorización, el polipasto indicado puede elevar/descender el gancho. Se refiere al polipasto indicado, independientemente del carro actualmente seleccionado.
- "Paro de emergencia": El PLC adicional puede, según desarrollo del programa, bloquear o autorizar el paro de emergencia. Si se da autorización, la grúa podrá ser utilizada. Si el PLC adicional ha bloqueado el paro de emergencia, el paro de emergencia se aplica a la grúa entera.
- "Funcionamiento tándem": El PLC adicional puede, según desarrollo del programa, bloquear o autorizar el funcionamiento tándem. Si se da autorización, podrá utilizarse en la grúa el funcionamiento tándem. Si el funcionamiento tándem está bloqueado por el PLC adicional, no podrá activarse el funcionamiento tándem.
Fallos y usos de los modos de servicio del PLC adicional
- "Fallo general": Aquí se indica un código de error del PLC adicional. Lo que significa el código de error depende del desarrollo del programa del PLC adicional. Los códigos de error constan en la documentación de la función especial específica del cliente.
- "Modo de servicio": Con el número aquí indicado puede fijarse un modo de servicio y enviarlo al PLC adicional. Lo que significa el correspondiente modo de servicio depende del desarrollo del programa del PLC adicional. Los modos de servicio constan en la documentación de la función especial específica del cliente.
Valor inicial para memoria de carga colectiva
Al sustituir un PLC defectuoso, entre otros, deben leerse las horas a carga completa ya consumidas de la memoria de carga colectiva para introducirlas como nuevo valor de inicio de la memoria de carga colectiva en el nuevo PLC.
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "SERVICE" (nivel de usuario [2]).
Abrir la memoria de carga colectiva
Vista general: Navegación en KranOS |
|---|
Usuario "SERVICE" 🡪 "Polipasto" 🡪 "Calibrado polipasto" |
- Iniciar sesión como usuario "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- Seleccionar el polipasto deseado en el menú principal (por ejemplo, polipasto 1).
- Se abre la ventana para el polipasto deseado.
- Menú "Ajustes" (rueda dentada sobre fondo amarillo), hacer clic en el punto de menú "Calibrado del polipasto"
Leer memoria de carga colectiva
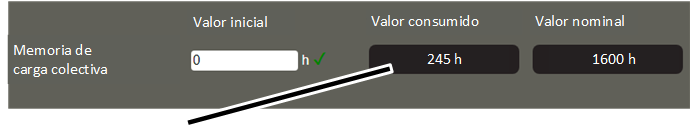
- Se abre la ventana de "Calibrado polipasto".
- En la línea "Memoria de carga colectiva", anotar el valor en el campo de texto "Valor consumido"
Transferir la memoria de carga colectiva
En el nuevo PLC:
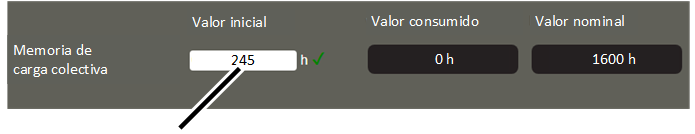
- En la línea "Memoria de carga colectiva", anotar el valor antes anotado en el campo de registro "Valor inicial".
- Clicar en el botón en pantalla "Guardar en PLC".
Mostrar diagnóstico del PLC con información de versión
Para el análisis de fallos o en conversación con el servicio técnico de ABUS puede resultar útil la información sobre la versión de la ventana "Diagnóstico PLC" en KranOS.
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "CUSTOMER" (nivel de usuario [1]). o como "SERVICE" (nivel de usuario [2]).
Mostrar versión del programa ABUControl
Vista general: Navegación en KranOS |
|---|
Usuario "CUSTOMER" o "SERVICE" 🡪 "Diagnóstico PLC" 🡪 "Tarjeta SD del PLC" |
- Iniciar sesión como "CUSTOMER" (nivel de usuario [1]‚) o "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Diagnóstico del PLC".
- Aparece la ventana de "Diagnóstico PLC".
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Tarjeta SD del PLC".
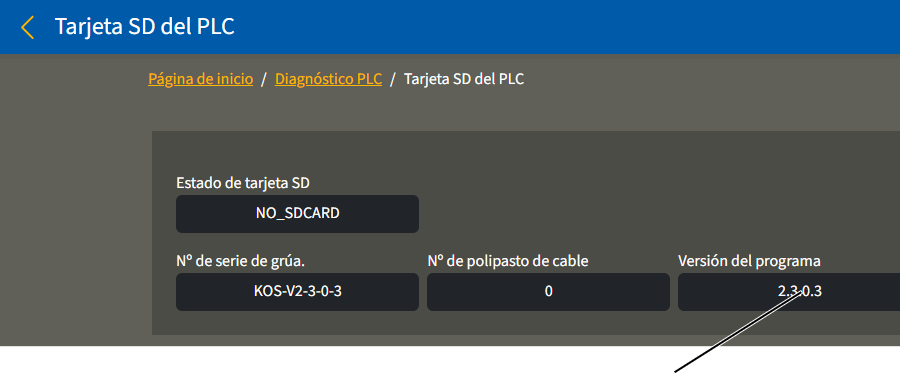
- Aparece la ventana de "Tarjeta SD del PLC".
- En el campo de texto: "Versión del programa", leer la versión del programa de ABUControl.
Consejo:
En el uso de este manual de producto o en conversaciones con el servicio técnico de ABUS, lo más relevante aquí es la llamada versión del programa. Los distintos números de versión en la ventana de "Diagnóstico PLC" solo importan en determinados casos.
Abrir la página de diagnóstico del PLC
Vista general: Navegación en KranOS |
|---|
Usuario "CUSTOMER" o "SERVICE" 🡪 "Diagnóstico PLC" |
- Iniciar sesión como "CUSTOMER" (nivel de usuario [1]) o "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Diagnóstico del PLC".
Leer el diagnóstico
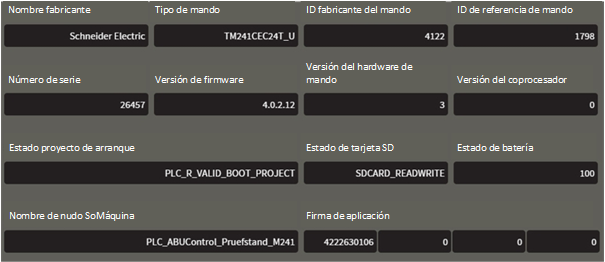
- Aparece la ventana de "Diagnóstico PLC".
- Leer la información necesaria:
Campo de texto |
Significado |
|---|---|
"Nombre fabricante" |
Nombre del fabricante de los componentes del mando |
"Tipo de mando" |
Referencia del mando |
"ID fabricante del mando" |
ID del fabricante de los componentes del mando |
"ID de referencia de mando" |
ID del tipo de mando |
"Número de serie" |
Número de serie del mando |
"Versión de firmware" |
Versión de firmware del mando |
"Versión del hardware de mando" |
Versión del hardware de mando |
"Versión del coprocesador" |
Versión de coprocesador del mando |
"Estado proyecto de arranque" |
Devuelve información sobre la aplicación de arranque, guardada en la memoria flash del PLC. |
"Estado de tarjeta SD" |
Estado de tarjeta SD en el PLC. |
"Estado de batería" |
Nivel de carga de la batería del PLC en porcentaje. |
"Nombre de nudo SoMáquina" |
Nombre de nudo en la red SoMáquina. |
"Firma de aplicación" |
Firma de la aplicación. |
Consejo:
Los distintos números de versión en esta ventana solo importan en determinados casos.
Mostrar diagnóstico Bus
Para el análisis de fallos o en conversación con el servicio técnico de ABUS puede resultar útil saber qué dispositivos se han reconocido en la red de Bus. En la grúa hay, en todo caso, una red CAN-Bus. Adicionalmente puede haber también una red Modbus.
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "CUSTOMER" (nivel de usuario [1]). o como "SERVICE" (nivel de usuario [2]).
Abrir el diagnóstico de Bus
Vista general: Navegación en KranOS |
|---|
Usuario "CUSTOMER" o "SERVICE" 🡪 "Diagnóstico PLC" 🡪 "Diagnóstico Bus" |
- Iniciar sesión como "CUSTOMER" (nivel de usuario [1]‚) o "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Diagnóstico del PLC".
- Aparece la ventana de "Diagnóstico PLC".
- En el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Diagnóstico Bus".
Leer el diagnóstico Bus
Dispositivo BUS no encontrado (con fondo negro)Dispositivo BUS encontrado (con fondo verde)
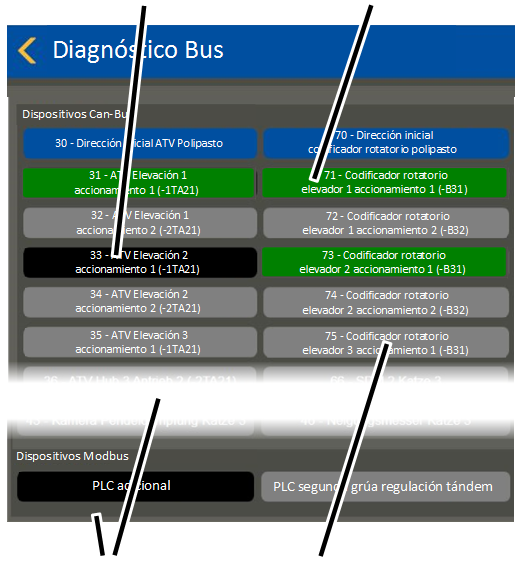
- Aparece la ventana de "Diagnóstico Bus".
- En la zona superior se muestran los dispositivos CAN-Bus, en la zona inferior los dispositivos Modbus.
- Todos los dispositivos Bus identificados en la red Bus se muestran con fondo verde.
- Todos los dispositivos Bus no encontrados en la red Bus se muestran con fondo negro.
- Todos los dispositivos Bus que no existen en la grúa según la configuración específica del cliente, se muestran con fondo gris.
Se muestran en principio todos los dispositivos Bus que pueden aparecer en una grúa con ABUControl y que son técnicamente posibles.
Mostrar registro de sucesos
Para el análisis de fallos o en conversación con el servicio técnico de ABUS puede resultar útil poder ver el registro de sucesos.
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "CUSTOMER" (nivel de usuario [1]). o como "SERVICE" (nivel de usuario [2]).
Abrir la el registro de sucesos del PLC
Vista general: Navegación en KranOS |
|---|
Usuario "CUSTOMER" o "SERVICE" 🡪 "Diagnóstico PLC" 🡪 "Archivo de registro" |
- Iniciar sesión como "CUSTOMER" (nivel de usuario [1]) o "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Diagnóstico del PLC".
- Aparece la ventana de "Diagnóstico PLC".
- En el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Archivo de registro".
- Aparece la ventana "Archivo de registro".
- Haga clic en el botón "Descargar registro de sucesos".
Leer el registro de sucesos
Leer las últimas entradas:
Botón "Descargar registro de sucesos".
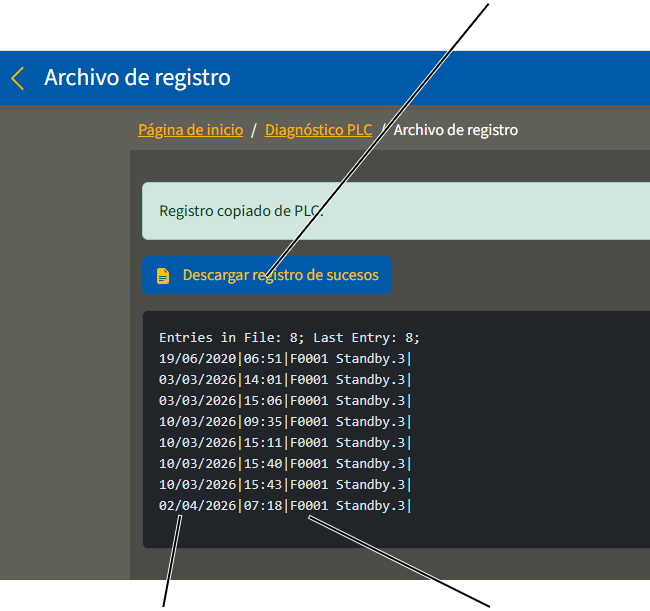
- Se muestran los últimos 15 mensajes del archivo de registro.
- Cada mensaje se muestra en una línea propia.
- Los mensajes y código de error se guardan con fecha y hora en el registro de sucesos.
Para más detalles sobre códigos de error, mensajes, confirmación y clasificación de mensajes, véase "Subsanación de fallos en la grúa con ABUControl" en «Subsanación de fallos en la grúa con ABUControl».
Ver todo el registro de sucesos:
Nueva pestaña
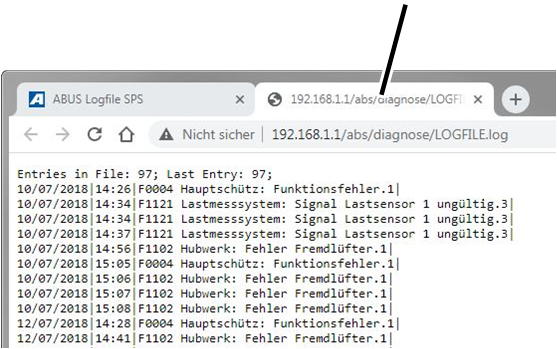
- Haga clic en el botón "Descargar registro de sucesos".
- Se abre una nueva pestaña en el navegador y se muestra el registro de sucesos entero.
El registro de sucesos conserva hasta un máximo de 500 entradas. Cuando se alcanzan las 500 entradas se van sobrescribiendo las más antiguas al principios del registro. Esto significa que las entradas al principio del registro de sucesos pueden ser más actuales que las del final.
Mostrar diagnóstico secuencia de pasos PLC
Para el análisis de fallos o en conversación con el servicio técnico de ABUS puede resultar útil ver si el arranque del PLC ha sido sin errores o en qué lugar se han dado errores.
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "CUSTOMER" (nivel de usuario [1]). o como "SERVICE" (nivel de usuario [2]‚).
Abrir diagnóstico de la secuencia de pasos del PLC
Vista general: Navegación en KranOS |
|---|
Usuario "CUSTOMER o "SERVICE" 🡪 "Diagnóstico PLC" 🡪 "Diagnóstico secuencia de pasos PLC" |
- Iniciar sesión como "CUSTOMER" (nivel de usuario [1]) o "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Diagnóstico del PLC".
- Aparece la ventana de "Diagnóstico PLC".
- En el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Diagnóstico secuencias de pasos PLC".
Leer el "Diagnóstico secuencia de pasos PLC"
Secuencia de pasos interrumpida
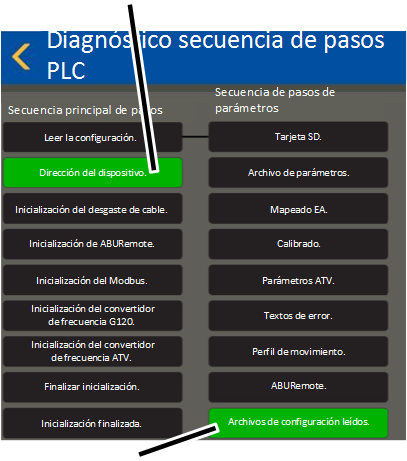
- Aparece la ventana de "Diagnóstico secuencia de pasos PLC".
- Se muestran las tres secuencias de pasos "Secuencia principal de pasos", "Secuencia de pasos de parámetros", y "Secuencia de pasos de visualización".
Una secuencia de pasos es un programa en el PLC. Todos los pasos individuales dentro de una secuencia de pasos se realizan secuencialmente al arrancar el PLC.
El PLC solo estará listo para funcionar cuando todas las secuencias de pasos han sido realizadas hasta el último paso.
- El último paso dentro de una secuencia de pasos se muestra con fondo verde: la secuencia de pasos ha finalizado correctamente.
- Se pone con fondo verde otro paso en la secuencia de pasos: la secuencia de pasos ha llegado hasta el paso marcado en verde. Es posible que en este paso haya aparecido un fallo.
La secuencia de pasos principal y la secuencia de pasos de parámetros están enlazadas entre si. La secuencia de pasos principal comienza en su primer primer paso con la secuencia de pasos de parámetros. Si la secuencia de pasos de parámetros ha finalizado correctamente, la secuencia de pasos principal sigue a partir del segundo paso.
Ajustar fecha y hora
Entre otras cosas, en el registro de sucesos se guardan la fecha y hora en la que se ha dado este fallo. Puede resultar útil para el análisis de fallos o en conversación con el servicio técnico de ABUS.
La hora se guarda en el PLC y se mantiene actualizada mediante la batería interna del PLC aunque la grúa esté desconectada.
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "SERVICE" (nivel de usuario [2]).
Abrir el ajuste de la hora
Vista general: Navegación en KranOS |
|---|
Usuario "CUSTOMER o "SERVICE" 🡪 "Diagnóstico PLC" 🡪 "Ajustar hora PLC" |
- Iniciar sesión como usuario "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Diagnóstico del PLC".
- Aparece la ventana de "Diagnóstico PLC".
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Ajustar hora PLC".
Ajustar fecha y hora
Campos de registro para la fechaBotón "Aceptar hora navegador"
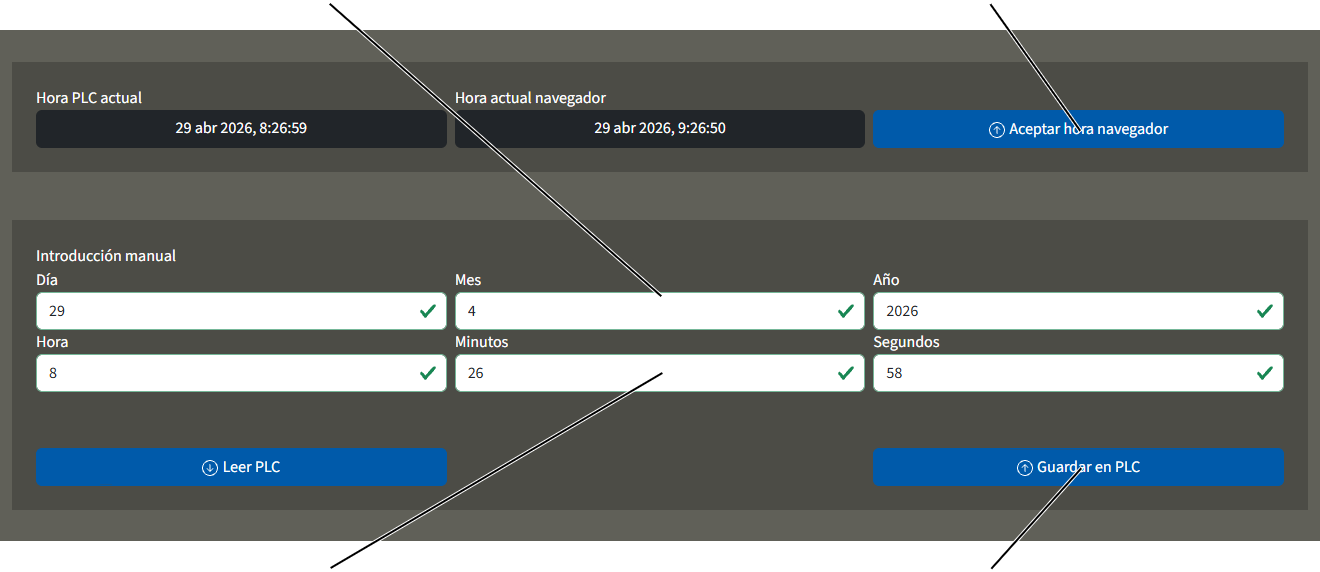
- Aparece la ventana de "Ajustar hora del PLC".
Acepar la fecha y la hora del navegador:
- Hacer clic en el botón "Aceptar hora navegador".
- Se aceptan así la fecha y la hora del navegador.
Introducir manualmente la fecha y la hora:
- En los campos de registro se introducen la fecha y la hora.
- Clicar en el botón en pantalla "Guardar en PLC".
- El PLC guarda la fecha y la hora.
Cambiar la batería del PLC
La batería del PLC tiene una vida de unos 4 a 5 años, por lo que debería sustituirse cada 4 años.
Tipo de batería: CR2032.
Soporte de batería
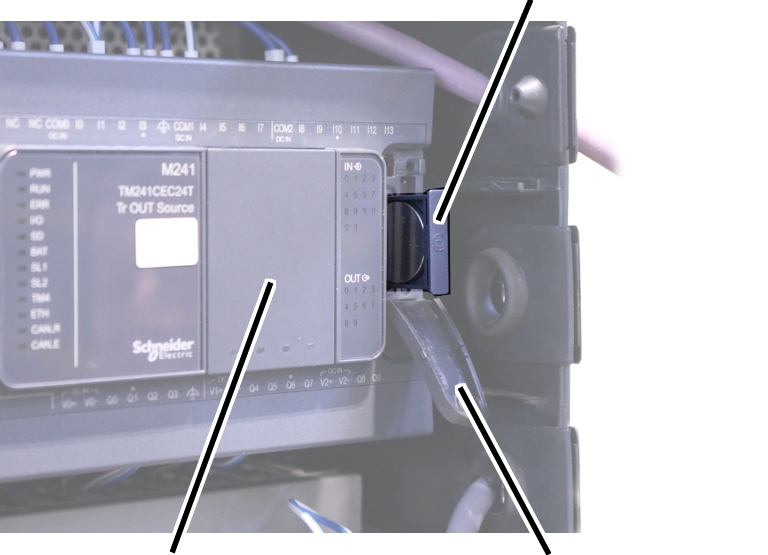
- Desconectar la grúa. Véase "Desconexión de la grúa" en «Desconexión de la grúa».
- Abrir el cuadro eléctrico del carro.
- Abrir la cubierta del PLC.
- Extraer el soporte de la batería.
- Extraer la batería agotada.
Eliminar la batería según normas medioambientales.
- Observar la polaridad y colocar la nueva batería tipo CR2032.
- Insertar el soporte de batería en el PLC.
Insertar o extraer la tarjeta SD en el PLC
Tarjeta SD
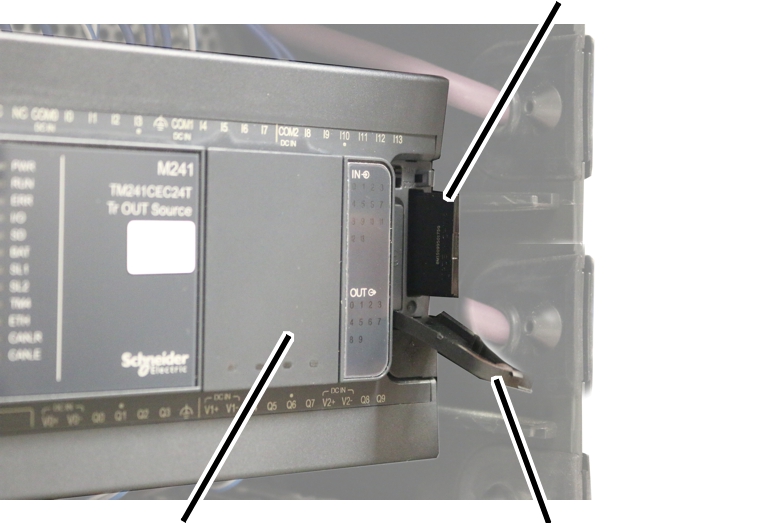
- Desconectar la grúa. Véase "Desconexión de la grúa" en «Desconexión de la grúa».
- Abrir el cuadro eléctrico del carro.
- Abrir la cubierta del PLC.
- Extraer o insertar la tarjeta SD en el PLC.
- Conectar la grúa.
Si durante el funcionamiento de ABUControl se inserta o extrae una tarjeta SD del PLC:
- El mando se reinicia automáticamente y realiza la secuencia de pasos del inicio de ABUControl.
Mando de la grúa sin tarjeta SD
La grúa debe funcionar, por norma general, con una tarjeta SD insertada. Si se conecta la grúa sin tarjeta SD, se muestra el mensaje "NoSdCard".
Resumen: direcciones de dispositivos
La dirección del dispositivo es una dirección digital única de cada dispositivo CAN-Bus en la red CAN-Bus, a través de la cual el PLC y el dispositivo CAN-Bus intercambian archivos. Cada dispositivo CAN-Bus debe tener su propia y única dirección de dispositivo. Si por error hay dos dispositivos CAN-Bus con la misma dirección, habrá conflicto y se indicará un error.
En muchos dispositivos CAN-Bus, la dirección del dispositivo se puede ajustar automáticamente. Para ello, los dispositivos CAN-Bus vienen de fábrica con una dirección base (la dirección base suele acabar siempre en "0"). Esta dirección base no se utiliza en la red CAN-Bus.
Cuando el PLC no encuentra un dispositivo CAN-Bus en la red CAN-Bus al encenderse pero sí encuentra un dispositivo CAN-Bus con una dirección base, parte del hecho de que este dispositivo CAN-Bus se acaba de reemplazar. Entonces la dirección base del dispositivo CAN-Bus se cambia a la dirección del dispositivo CAN-Bus ausente.
Dispositivo CAN-Bus |
Dirección base |
|---|---|
Convertidor de frecuencia de traslación de la grúa |
10 |
Convertidor de frecuencia de traslación del carro |
20 |
Convertidor de frecuencia polipasto, marca 'Schneider' |
30 |
Medidor de inclinación carro |
40 |
Convertidor de frecuencia polipasto, marca 'Siemens' |
50 |
Codificador absoluto |
70 |
Indicador LED matricial |
100 |
Parametrizar el convertidor de frecuencia
Al arrancar la grúa se leen los parámetros del convertidor de frecuencia y se comparan con la configuración predeterminada del PLC. Si los parámetros no coinciden, son transferidos automáticamente de nuevo al convertidor de frecuencia en cuestión.
Además, los parámetros se pueden transferir también de forma manual.
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "SERVICE" (nivel de usuario [2]).
Abrir la selección del perfil de movimiento
Vista general: Navegación en KranOS |
|---|
Usuario "SERVICE" 🡪 "Perfil de movimiento" |
- Iniciar sesión como usuario "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS" en «Iniciar sesión en KranOS».
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Perfil de movimiento".
Iniciar parametrizado
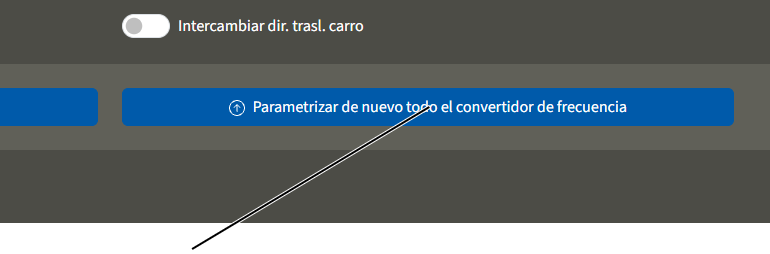
- Aparece la ventana "Perfil de movimiento".
- Hacer clic en el botón "Parametrizar de nuevo todo el convertidor de frecuencia".
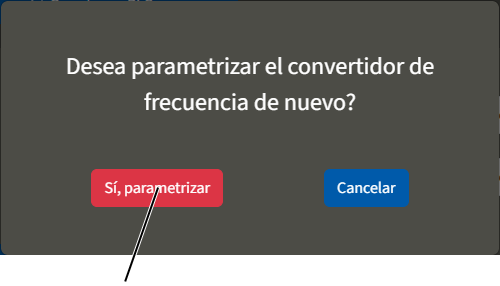
- Aparece la pregunta ¿Desea parametrizar el convertidor de frecuencia de nuevo?
- Hacer clic en el botón "Sí, parametrizar".
- Desconectar la grúa por el interruptor de conexión a la red o interruptor de desconexión de la red.
- Esperar 60 segundos.
- Volver a conectar la grúa.
- El ABUControl se vuelve a poner en marcha.
- Adicionalmente, durante este nuevo arranque se realiza el parametrizado del convertidor de frecuencia.
Restablecer el convertidor de frecuencia y volver a medir el motor de elevación
Al iniciar la grúa, el motor de elevación se mide eléctricamente. En la medición se verifican determinados valores eléctricos del motor de elevación con una corriente de ensayo. Los resultados de medición se comparan en el convertidor de frecuencia con los resultados de medición del primer arranque de la grúa en su puesta en marcha, para ajustar el convertidor de frecuencia en consecuencia. De esta forma, el convertidor de frecuencia puede considerar el estado térmico del motor de elevación durante el funcionamiento.
Se puede desactivar esta medición al iniciar la grúa. Véase "Ajustar parámetros ampliados para perfil de elevación" en «Ajustar parámetros ampliados para perfil de elevación». Entonces ya no se tiene en consideración el estado térmico del motor de elevación.
Con esta función se borra la medición del primer arranque de la grúa en su puesta en marcha y se transfieren de nuevo los parámetros. La transmisión de los parámetros se corresponde en el mismo volumen que en el apartado "Parametrizar el convertidor de frecuencia" en «Parametrizar el convertidor de frecuencia».
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "SERVICE" (nivel de usuario [2]).
Abrir la selección del perfil de movimiento
Vista general: Navegación en KranOS |
|---|
Usuario "SERVICE" 🡪 "Perfil de movimiento" |
- Iniciar sesión como usuario "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS" en «Iniciar sesión en KranOS».
- En la pantalla inicial, en el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Perfil de movimiento".
Iniciar parametrizado y medir de nuevo el motor de elevación
Botón "Restablecer conv. de frecuencia a valor de fábrica"
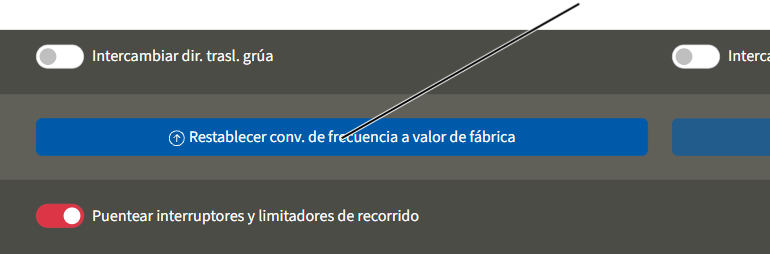
- Aparece la ventana "Perfil de movimiento".
- Hacer clic en el botón "Restablecer conv. de frecuencia a valor de fábrica".
- Aparece la pregunta "¿Desea restablecer el convertidor de frecuencia al valor de fábrica?"
- Hacer clic en el botón "Restablecer".
- Aparece el mensaje "F0007: Conver. de frecuencia reiniciado. Apagar y encender grúa"
- Desconectar la grúa por el interruptor de conexión a la red o interruptor de desconexión de la red.
- Esperar 60 segundos.
- Asegurarse de que el o los motores de elevación se han enfriado hasta la temperatura ambiente.
En caso contrario, la medición podría ser incorrecta y el estado térmico del motor de elevación no puede tenerse en cuenta correctamente.
- Volver a conectar la grúa.
- El ABUControl se vuelve a poner en marcha.
- En el o los motores de elevación: Se realiza la medición del motor en la puesta en marcha y se guardan los resultados de medición.
- En todos los convertidores de frecuencia: Adicionalmente se parametrizan todos los convertidores de frecuencia de nuevo durante el nuevo arranque.
Sustituir el codificador absoluto y referenciar
El codificador absoluto va montado en el interruptor de fin de engranaje y determina la posición exacta del tambor de cable y la comunica al PLC.
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "SERVICE" (nivel de usuario [2]).
Solo con interruptor de fin de engranaje 'GGS' con codificador absoluto 'AWG'
El codificador absoluto está unido como unidad fija al interruptor de fin de engranaje y debe sustituirse siempre conjuntamente con dicho interruptor de fin de engranaje.
La platina del codificador absoluto no puede extraerse del interruptor de fin de engranaje para su sustitución independiente.
Una vez sustituida la unidad completa deberá direccionarse y referenciarse el nuevo codificador absoluto de forma automática o manual.
Sustituir el codificador absoluto
El interruptor de fin de engranaje ABUS 'GGS' con codificador absoluto 'AWG' es plenamente compatible con los interruptores fin de carrera de elevación 'GPK' con codificador absoluto 'Kübler'. Caso necesario, también puede instalarse un interruptor de fin de carrera de elevación 'GPK' con codificador absoluto 'Kübler'.
- Desmontar el interruptor de fin de engranaje defectuoso.
- Montar el nuevo interruptor de fin de engranaje.
Véase el manual de producto "Interruptor de fin de engranaje ABUS con codificador absoluto", sección "Montaje y conexión del interruptor de fin de engranaje".
- Reajustar los puntos de conmutación para el final de carrera inferior, el final de carrera superior y el final de carrera de seguridad.
Véase "Ajustar los puntos de conmutación para el fin de carrera de seguridad y para el fin de carrera de elevación superior." en «Ajustar los puntos de conmutación para el fin de carrera de seguridad y para el fin de carrera de elevación superior.».
Véase "Ajustar el punto de conmutación para el fin de carrera de elevación abajo" en «Ajustar el punto de conmutación para el fin de carrera de elevación abajo».
Referenciar el codificador absoluto
Tras la sustitución del codificador absoluto, debe ser referenciado. Este referenciado no forma parte del ajuste de los puntos de conmutación del interruptor de fin de engranaje ni tampoco del calibrado del sistema de medición de cargas, sino que sirve para cálculos internos (p. ej.: control de la oscilación y autodiagnóstico de desgaste del cable). Si el codificador absoluto no está correctamente referenciado, pueden darse errores en el control de la oscilación y cálculos incorrectos en el autodiagnóstico de desgaste del cable.
Los tres puntos de conmutación del interruptor de fin de engranaje deberán estar ya correctamente ajustados antes de referenciar el codificador absoluto.
Medir el punto de referencia:
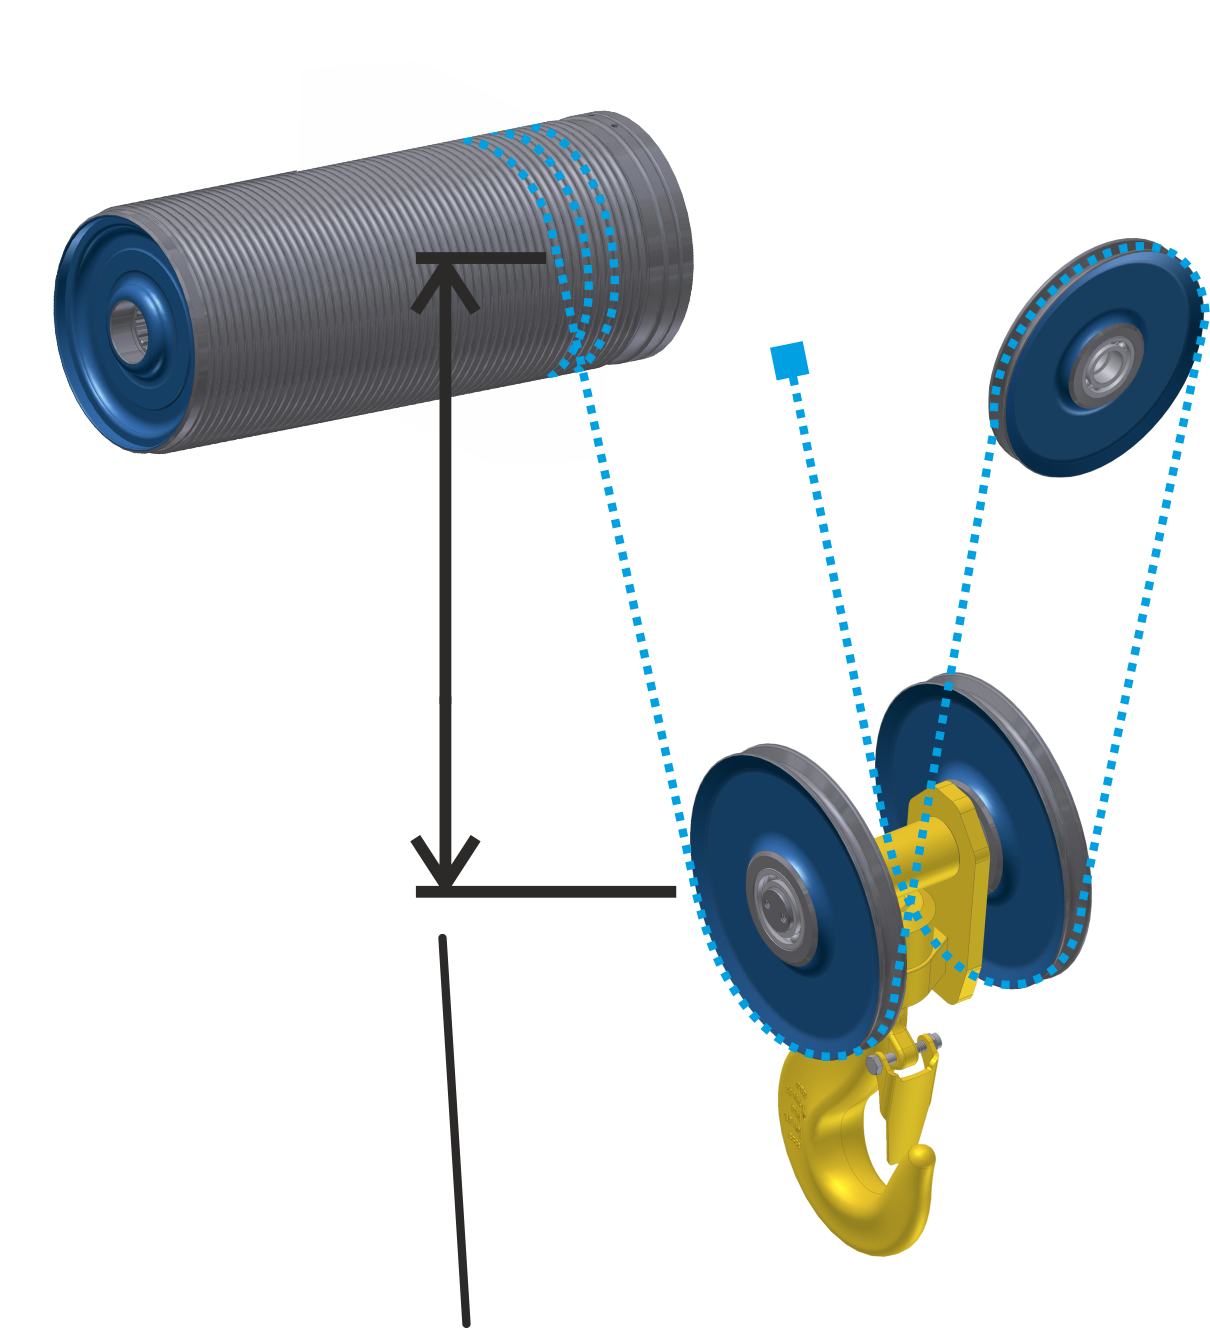
- Desplazar el gancho hasta una posición en la que pueda medirse fácilmente el punto de referencia (p. ej. 1,5 metros por debajo de la posición más alta de gancho).
- Medir la distancia vertical desde el centro del tambor de cable hasta el centro de la polea de inversión de la trócola.
Ajustar el punto de referencia:
Vista general: Navegación en KranOS |
|---|
Usuario "SERVICE" 🡪 "Polipasto" 🡪 "Codificador rotatorio" |
- Iniciar sesión como usuario "SERVICE" (nivel de usuario [2]) en KranOS. Véase "Iniciar sesión en KranOS".
- Seleccionar el polipasto deseado en el menú principal (por ejemplo, polipasto 1).
- Se abre la ventana para el polipasto deseado.
- En el menú "Ajustes" (tres barras horizontales), hacer clic en el punto de menú "Codificador rotatorio".
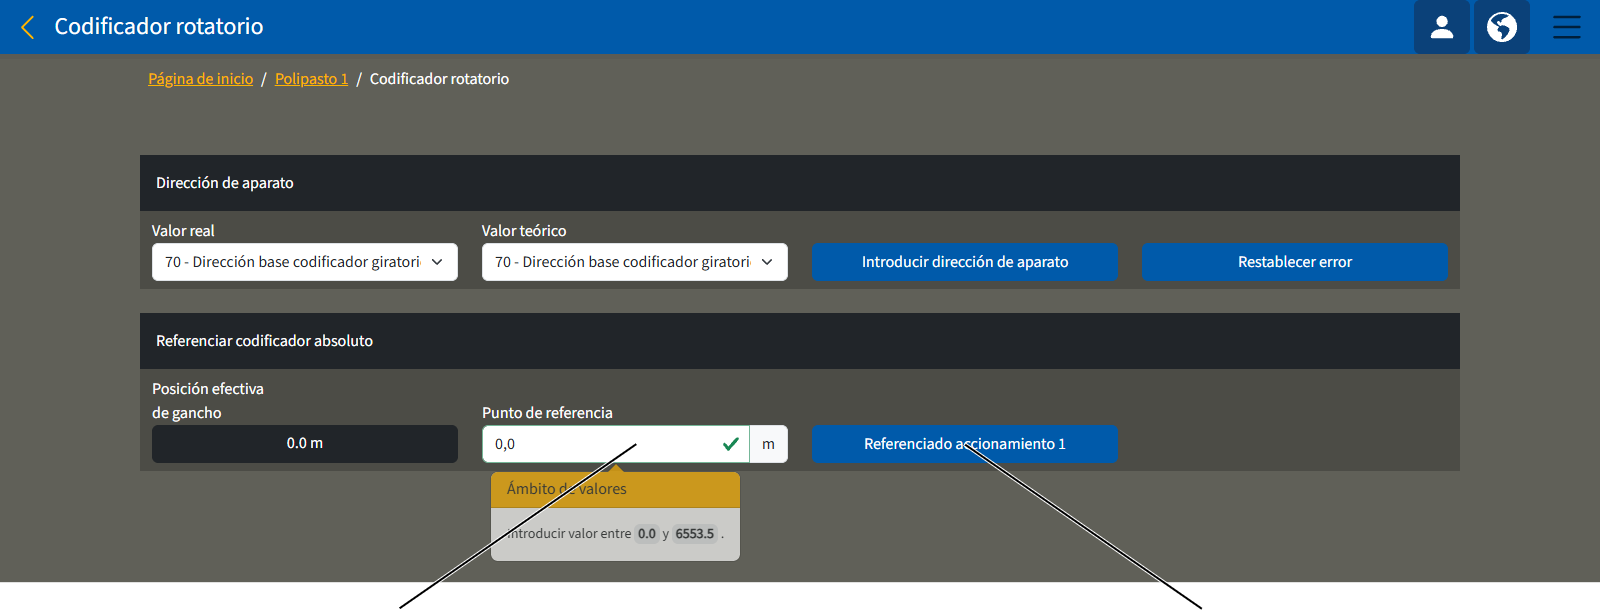
- Aparece la ventana "Codificador rotatorio".
- En el campo de registro "Punto de referencia", introducir el valor antes medido.
- Haga clic en el botón para el motor deseado (por ejemplo "Referenciado accionamiento 1").
- Aparece una pregunta de seguridad.
- Hacer clic en el botón "Realizar referenciado".
- El valor introducido queda almacenado.
Resumen: Resistencia de terminación en la red CAN-Bus
En una red CAN-Bus se tiende una línea CAN-Bus como ramal principal, igual que en ABUControl. En ambos extremos del ramal principal de la línea CAN-Bus hay que instalar resistencias de terminación. De esta forma se evitan interferencias en la línea CAN-Bus. En este ramal principal pueden conectarse otros dispositivos CAN-Bus de la red CAN-Bus en forma de estrella sin resistencia de terminación a un distribuidor de señales CAN Bus.
Según la grúa, la red CAN-Bus puede tener estructuras muy distintas. Aquí, por ejemplo, hay que tener en cuenta la posición del indicador LED matricial, así como la cantidad de carros y el modelo (doble mecanismo de elevación con dos motores de elevación por carro) y otros datos.
En este apartado se describen las dos redes CAN-Bus básicas para grúas con uno o con dos carros. Para todas las demás redes CAN-Bus hay que contactar con el servicio técnico de ABUS.
En la sustitución de dispositivos CAN-Bus:
Si se sustituyen dispositivos CAN-Bus defectuosos (como PLC, distribuidor de señales CAN Bus, indicador LED matricial,...) hay que conectar la resistencia de terminación en el nuevo dispositivo CAN-Bus de igual forma como lo estaba en el dispositivo CAN-Bus defectuoso.
Sólo para grúas con un carro
Distribuidor de señales CAN Bus en el cuadro eléctrico de la grúa con
resistencia de terminación en "off"Distribuidor de señales
CAN Bus en carro "off"
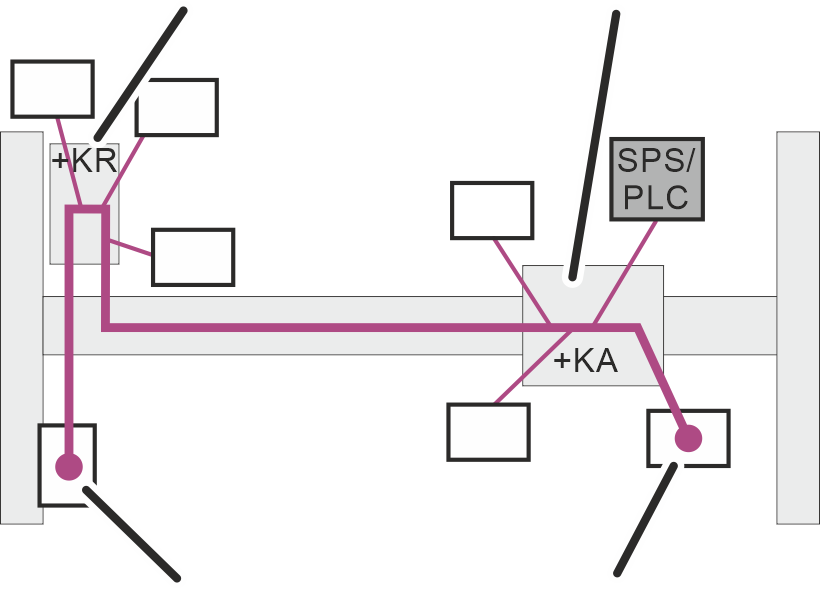
En la red CAN-Bus del ABUControl de una grúa con un carro, el ramal principal transcurre desde el carro en el codificador absoluto (AWG) por el cuadro eléctrico de la grúa (+KR) hasta el indicador LED matricial.
Las resistencias de terminación están conectadas en el codificador absoluto (AWG) y en el indicador LED matricial. La resistencia de terminación en el distribuidor de señales CAN Bus en el cuadro eléctrico de la grúa (+KR) y en el cuadro eléctrico de la grúa (+KA) está desconectada.
Solo en grúas con dos carros
Distribuidor de señales CAN Bus con resistencia de terminación en "OFF"Distribuidor de señales
CAN Bus en carro 1 "off"
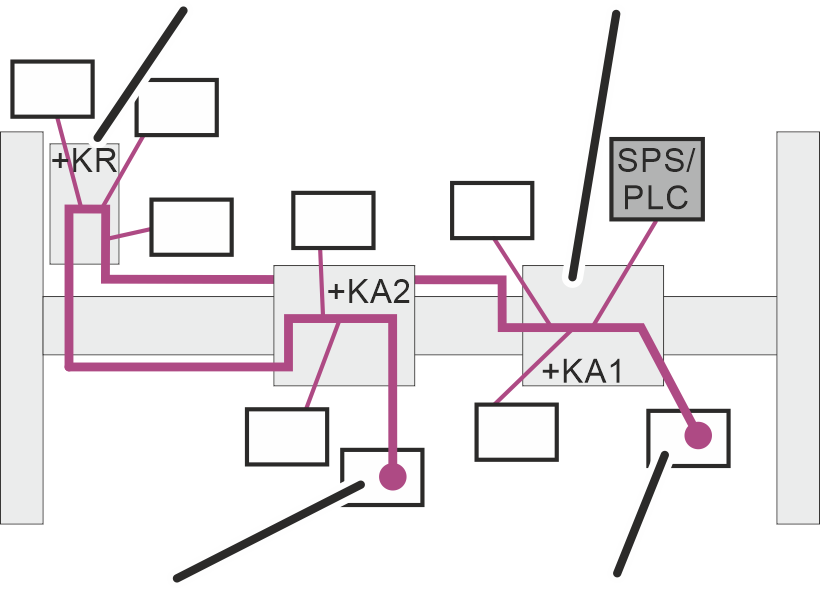
En la red CAN-Bus del ABUControl de una grúa con dos carros, el ramal principal transcurre desde el codificador absoluto 1 (AWG 1) por el cuadro eléctrico de la grúa (+KR) hasta el codificador absoluto 2 (AWG 2).
Las resistencias de terminación están conectadas cada una a los codificadores absolutos 1 y 2 (AWG 1 y AWG 2). La resistencia de terminación en el distribuidor de señales CAN Bus en el cuadro eléctrico de la grúa (+KR) y en el cuadro eléctrico de la grúa (+KA) está desconectada.
Conectar el ABUControl con otra red WLAN
Normalmente, el módulo WLAN crea su propia red WLAN. Con una computadora que soporte WLAN se puede establecer una conexión WLAN con una red WLAN de la grúa.
Si el cliente ya dispone de una red WLAN, el ABUControl podrá insertarse en la red WLAN existente como participante WLAN.
Para ello hay que adecuar los ajustes del módulo WLAN (como dirección IP, SSID,...).
- Contactar con el servicio técnico de ABUS. Véase "Servicio técnico de ABUS" en «Servicio técnico de ABUS».
Subsanación de fallos en la grúa con ABUControl
Si la grúa con ABUControl no funciona o no funciona como debiera, puede haber un fallo en el ABUControl.
Códigos de error
Aparece un mensaje en el indicador LED matricial:
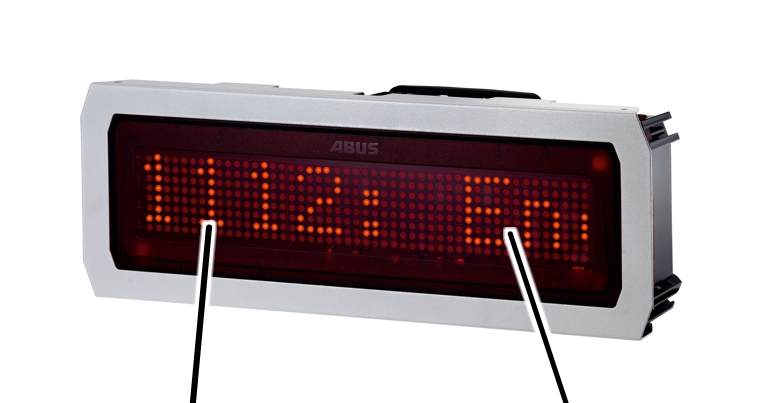
- En el indicador LED matricial se muestran el código de error y el mensaje de ABUControl como texto en movimiento.
La velocidad del texto puede ajustarse en KranOS bajo Parámetros traslación de grúa o Parámetros traslación de carro. Véase "Ajustar los parámetros ampliados para perfiles de traslación (perfiles de traslación de grúa y carro)" en «Ajustar los parámetros ampliados para perfiles de traslación (perfiles de traslación de grúa y carro)».
Confirmar mensajes
Los mensajes que se muestran se clasifican en tres categorías, según su nivel de gravedad.
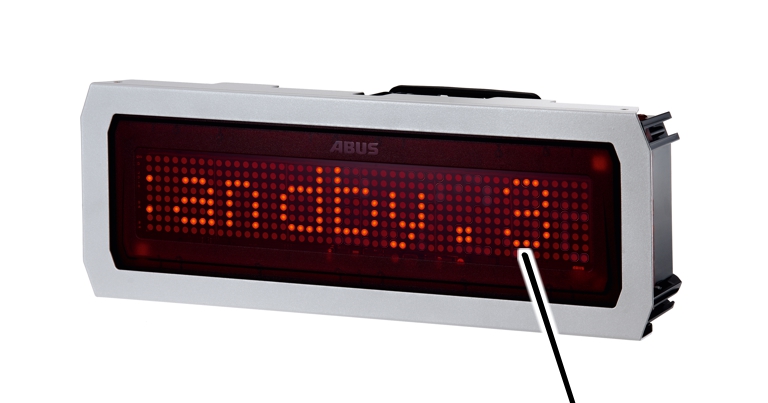
- La categoría se muestra al final del mensaje como "1", "2" o "3".
- "3": Mensaje de información. La grúa puede continuar funcionando sin problemas.
Para confirmar el mensaje, accionar el pulsador de paro de emergencia o la bocina.
- "2": Fallo de menor gravedad. Se acciona el paro de emergencia y la grúa queda parada.
Para confirmar el mensaje, accionar el pulsador de paro de emergencia o la bocina.
Si luego ya no aparece el error, la grúa puede continuar funcionando con normalidad.
Si el error vuelve a aparecer, el mensaje no se volverá a mostrar. La grúa puede continuar utilizándose, pero el eje de la grúa afectado por el error solo podrá accionarse a velocidad de precisión.
- "1": Fallo grave. Se acciona el paro de emergencia y la grúa queda parada.
Para confirmar el mensaje, accionar el pulsador de paro de emergencia o la bocina. Si el fallo es originado por un convertidor de frecuencia, la grúa deberá desconectarse totalmente y volver a conectarse de nuevo.
Si luego ya no aparece el error, la grúa puede continuar funcionando con normalidad.
Si el error vuelve a aparecer, el mensaje se vuelve a mostrar. Se vuelve a activar el paro de emergencia.
Identificación de mensajes
Los números antes del mensaje indican dónde (por ejemplo, en qué eje de la grúa) se ha dado el error y qué carro o qué polipasto (si hay varios) está afectado.
Tercer y cuarto número para el número de error
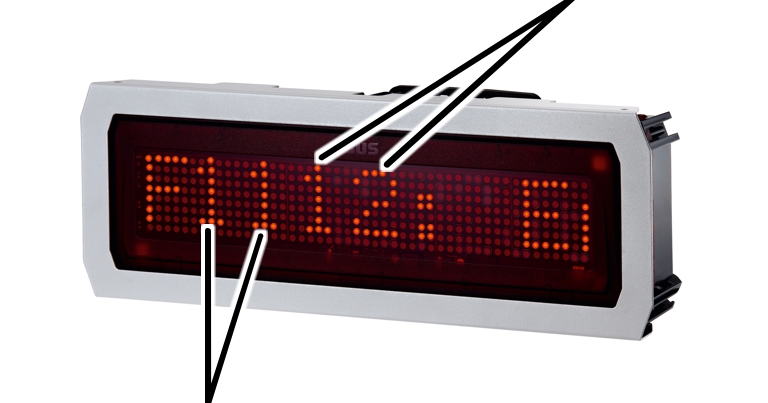
- Primer y segundo número: número del polipasto, del carro o del accionamiento de la grúa en combinación con el eje o con el ámbito de función.
- Tercer y cuarto número: número del error
De ello resultan las combinaciones siguientes para las primeras dos cifras:
Cifras |
Lugar |
|---|---|
F00_ _ |
Fallo general |
F11_ _ |
Polipasto 1, accionamiento de elevación 1 |
F12_ _ |
Polipasto 1, accionamiento de elevación 2 |
F21_ _ |
Polipasto 2, accionamiento de elevación 1 |
F22_ _ |
Polipasto 2, accionamiento de elevación 2 |
F31_ _ |
Polipasto 3, accionamiento de elevación 1 |
F32_ _ |
Polipasto 3, accionamiento de elevación 2 |
F13_ _ |
Carro 1 |
F23_ _ |
Carro 2 |
F33_ _ |
Carro 3 |
F14_ _ |
Accionamiento de traslación de la grúa convertidor de frecuencia 1 |
F24_ _ |
Accionamiento de traslación de la grúa convertidor de frecuencia 2 (solo con guiado electrónico por el carril y accionamiento cuádruple de grúa) |
El "Accionamiento de elevación 2"(F_2_ _) se usa solo con doble mecanismo de elevación. Todos los demás polipastos tienen un solo accionamiento de elevación (F_1_ _)
"Polipasto 2" y "Polipasto 3", así como "Carro 2" y "Carro 3" se aplica solo en grúas con dos o tres carros.
Una grúa tiene normalmente un convertidor de frecuencia para ambos accionamientos de traslación de la grúa F14_ _). En grúas con guiado electrónico por el carril, cada uno de los accionamientos de traslación de la grúa tiene su propio convertidor de frecuencia (F14_ _ y F24_ _). En accionamiento cuádruple de grúa, los cuatro mecanismos de traslación, con mayor consumo de los motores, puede haber también dos convertidores de frecuencia.
Cifras |
Lugar |
|---|---|
F40_ _ |
Espaciamiento entre grúas |
F41_ _ |
Control de desvío |
F51_ _ |
Espaciamiento entre carros, carro 1 |
F52_ _ |
Espaciamiento entre carros, carro 2 |
F53_ _ |
Espaciamiento entre carros, carro 3 |
F60_ _ |
Control de pasaje |
Resumen de mensajes
Generalidades |
|---|
„F0001: Standby.3“ La grúa está conectada y en espera. Desbloquear el pulsador de paro de emergencia o registrar el emisor para utilizar la grúa. |
"F0003 PLC: fallo de escritura en tarjeta SD.3" Ha habido un error al guardar los datos en la tarjeta SD en el PLC. Comprobar la tarjeta SD o insertar una nueva. |
"F0004 Contactor principal: fallo de función.1" El contactor principal está conectado, pero debería estar desconectado ya que se ha accionado el pulsador de paro de emergencia. |
"F0032: Aprender posición.3" La función de aprendizaje está activa en el control de posicionamiento. |
"F0048: Asistente de gancho limitado.3" El asistente de gancho solo puede utilizarse de forma limitada, por ejemplo ya no se puede elevar la carga o ya no se puede trasladar la grúa en una dirección determinada. |
Polipasto |
|---|
"F_ _05 Polipasto: fallo de medición del motor del polipasto.1" La medición eléctrica del motor de elevación al conectar la grúa no ha sido correcta. |
"F_ _17 Polipasto: final de carrera de seguridad alcanzado.1" El gancho ha sobrepasado el punto de conmutación del final de carrera superior y ha accionado el final de carrera de seguridad. Comprobar el punto de conmutación y el interruptor de fin de engranaje. |
"F_ _20 Polipasto: altura máxima de gancho superada.1" El gancho ha superado la máxima altura establecida. |
"F_ _26: Polipasto: Desgaste del cable superior al 80 %.3" El cable ha alcanzado el 80 % del estado de sustitución por desgaste. Solicitar la comprobación periódica. |
"F_ _27: Polipasto: ¡Cuidado! Desgaste del cable superior al 100 %.3" El cable ha alcanzado el 100 % del estado de sustitución por desgaste. No se debe continuar trabajando con esta grúa. Solicitar la comprobación periódica. |
"F_ _31 Polipasto: velocidad demasiado alta/baja.1" La velocidad real del polipasto (medida por codificador absoluto) supera el límite de tolerancia (demasiado alto/bajo) en comparación con la velocidad de régimen del polipasto. |
"F_ _32 o F_ _33 Sincronicidad de polipasto: desviación excesiva.1" En la regulación de sincronización de dos polipastos en una grúa con dos polipastos o en dos grúas con funcionamiento tándem se ha generado una diferencia de altura demasiado grande entre ambos ganchos durante la elevación o el descenso. |
"F_ _35 Conv. frec. polipasto: velocidad: desviación excesiva.1" Hay una diferencia entre el valor medida y el valor preestablecido de la velocidad en el convertidor de frecuencia del polipasto. |
"F_ _36 Velocidad de alta precisión: Conmutación fallida.1" No han reaccionado los contactores para conmutar entre bobinas. |
"F_ _37 Polipasto: Fallo del seguro de cable destensado.3" Ha habido un fallo en la inicialización del seguro de cable destensado. Confirmar el fallo y repetir el proceso. |
Carro |
|---|
"F_ _25 Traslación sincronizada del carro: desviación excesiva.1" En la regulación de sincronización de dos carros en una grúa con más de un carro, al trasladar el carro se ha generado una distancia excesiva entre los dos carros. |
"F_ _26 Sincr. trasl. carro modo tándem: desviación excesiva.1" En la regulación de sincronización de dos carros con dos grúas en funcionamiento tándem, al trasladar el carro se ha generado una distancia excesiva entre los dos carros. |
"F_ _27 Sensor dist. trasl. carro: fuera zona desplaz. derecha.1" En el sensor de distancia de traslación del carro derecha se ha superado el límite superior o infrapasado el límite inferior del valor de medición. |
"F_ _28 Sensor dist. trasl. carro: fuera zona desplaz. izquierda.1" En el sensor de distancia de traslación del carro izquierda se ha superado el límite superior o infrapasado el límite inferior del valor de medición. |
"F_ _29 Sensor dist. trasl. carro derecha: fallo de diagnóstico.1" Fallo de diagnóstico en el sensor de distancia de traslación del carro derecha. En las paradas, el sensor de distancia se compruebe regularmente de forma interna. Para la prueba se conmutan brevemente las salidas del sensor de distancia. |
"F_ _30 Sensor dist. trasl. carro izq.: fallo de diagnóstico.1" Fallo de diagnóstico en el sensor de distancia de traslación del carro izquierda. En las paradas, el sensor de distancia se compruebe regularmente de forma interna. Para la prueba se conmutan brevemente las salidas del sensor de distancia. |
"F_ _40 Conv. frec. trasl. carro: velocidad: desviación excesiva.1" Hay una diferencia entre el valor medida y el valor preestablecido de la velocidad en el convertidor de frecuencia del polipasto. |
"F_ _41 Trasl. carro: sensor dist. y dir. trasl. der. intercamb.1" El carro se desplaza en otra dirección (sentido de giro del convertidor de frecuencia en traslación del carro) a la que establece el sensor de distancia de traslación del carro derecha. |
"F_ _42 Trasl. carro: sensor dist. y dir. trasl. der. intercamb.1" El carro se desplaza en otra dirección (sentido de giro del convertidor de frecuencia en traslación del carro) a la que establece el sensor de distancia de traslación del carro izquierda. |
Carro |
|---|
"F_ _49 Traslación carro derecha: contactor no acciona.1" Al pulsar el botón para "traslación del carro derecha", el contactor no se acciona. |
"F_ _50 Traslación carro derecha: contactor no apaga.1" Al soltar el botón para "traslación del carro derecha", el contactor no se desconecta. |
"F_ _51 Traslación carro izquierda: contactor no acciona.1" Al pulsar el botón para "traslación del carro izquierda", el contactor no se acciona. |
"F_ _52 Traslación carro izquierda: contactor no apaga.1" Al soltar el botón para "traslación del carro izquierda", el contactor no se desconecta. |
"F_ _53 Traslación carro rápida: contactor no acciona.1" Al pulsar el botón para "traslación del carro rápida", el contactor no se acciona. |
"F_ _54 Traslación carro rápida: contactor no apaga.1" Al soltar el botón para "traslación del carro rápida", el contactor no se desconecta. |
Traslación de la grúa |
|---|
"F_ _20 Sincr. trasl. grúa en modo tándem: desviación excesiva.1" En la regulación de sincronización de los accionamientos de traslación de grúa con dos grúas en funcionamiento tándem, al trasladar la grúa se ha generado una distancia excesiva entre las dos grúas. |
"F_ _28 Sensor dist. trasl. grúa: fuera de zona despl. avance.1" En el sensor de distancia de traslación de grúa en avance se ha superado el límite superior o infrapasado el límite inferior del valor de medición. |
"F_ _29 Sensor distancia trasl. grúa: fuera de zona despl. atrás.1" En el sensor de distancia de traslación de grúa hacia atrás se ha superado el límite superior o infrapasado el límite inferior del valor de medición. |
"F_ _30 Sensor distancia trasl. grúa avance: fallo diagnóstico.1" Error de diagnóstico en sensor de distancia de traslación de la grúa en avance. En las paradas, el sensor de distancia se compruebe regularmente de forma interna. Para la prueba se conmutan brevemente las salidas del sensor de distancia. |
"F_ _35 Conv. frec. trasl. grúa: velocidad: desviación excesiva.1" Hay una diferencia entre el valor medida y el valor preestablecido de la velocidad en el convertidor de frecuencia del polipasto. |
"F_ _31 Sensor distancia trasl. grúa atrás: fallo diagnóstico.1" Error de diagnóstico en sensor de distancia de traslación de la grúa hacia atrás. En las paradas, el sensor de distancia se compruebe regularmente de forma interna. Para la prueba se conmutan brevemente las salidas del sensor de distancia. |
"F_ _37 Grúa: sens. dist. avance: Dir. traslación intercambiada.1" La grúa se desplaza en otra dirección (sentido de giro del convertidor de frecuencia en traslación de grúa) a la que establece el sensor de distancia de traslación de grúa en avance. |
"F_ _38 Grúa: sens. dist. atrás: Dir. traslación intercamb.1" La grúa se desplaza en otra dirección (sentido de giro del convertidor de frecuencia en traslación de grúa) a la que establece el sensor de distancia de traslación de grúa en retroceso. |
Traslación de la grúa |
|---|
"F_ _44 Safety: parada segura (STO) en área int. fin de carrera.3 Con el PLC de seguridad, la grúa ha activado una parada segura (STO) en el área del interruptor de fin de carrera al superar el punto de conmutación. |
"F_ _45 Traslación grúa avance: contactor no acciona.1" Al pulsar el botón para "traslación de grúa avance", el contactor no se acciona. |
"F_ _46 Traslación grúa avance: contactor no apaga.1" Al soltar el botón para "traslación de grúa avance", el contactor no se desconecta. |
"F_ _47 Traslación grúa atrás: contactor no acciona.1" Al pulsar el botón para "traslación de grúa atrás", el contactor no se acciona. |
"F_ _48 Traslación grúa atrás: contactor no apaga.1" Al soltar el botón para "traslación de grúa atrás", el contactor no se desconecta. |
"F_ _61 Traslación grúa rápido: contactor no acciona.1" Al pulsar el botón para "traslación de grúa rápido", el contactor no se acciona. |
"F_ _62 Traslación grúa rápido: contactor no apaga.1" Al soltar el botón para "traslación de grúa rápido", el contactor no se desconecta. |
Resumen de mensajes para interruptores redundantes de fin de recorrido y distanciadores
Con un interruptor de fin de recorrido redundante y un espaciamiento entre grúas o entre carros se utilizan en un punto de conmutación dos interruptores de cruceta o fotocélulas para aumentar la seguridad. Cuando al cruzar el punto de conmutación no se activan al mismo tiempo los dos interruptores de cruceta o las dos fotocélulas, se emite el mensaje correspondiente. No obstante, grúa y carro frenarán según la función.
Traslación de la grúa |
|---|
"F_ _26 Traslación grúa. Desc. final red.: Estado conmut. dist.3" |
"F_ _27 Traslación grúa. Desc. previa red.: Estado conmut. dist.3" |
Espaciamiento entre grúas |
|---|
"F_ _16 Espac. grúas: Desc. final red. 1/2 avance: Estado conmut. dist.3" |
"F_ _17 Espac. grúas: Desc. final red. 1/2 atrás: Estado conmut. dist.3" |
"F_ _18 Espac. grúas: Desc. final red. 1/2 av./at.: Estado conmut. dist.3" |
"F_ _19 Espac. grúas: Descon. previa red. 1/2 avance: Estado conmut. dist.3" |
"F_ _20 Espac. grúas: Descon. previa red. 1/2 atrás: Estado conmut. dist.3" |
"F_ _21 Espac. grúas: Descon. previa red. 1/2 av./at.: Estado conmut. dist.3" |
Espaciamiento entre carros |
|---|
"F_ _16 Espac. carros: Descon. final red. 1/2 der.: Estado conmut. dist.3" |
"F_ _17 Espac. carros: Descon. final red. 1/2 izq.: Estado conmut. dist.3" |
"F_ _18 Espac. carros: Descon. final red. 1/2 izq./der..: Estado conmut. dist.3" |
"F_ _19 Espac. carros: Descon. previa red. 1/2 der.: Estado conmut. dist.3" |
"F_ _20 Espac. carros: Descon. previa red. 1/2 izq.: Estado conmut. dist.3" |
"F_ _21 Espac. carros: Descon. previa red. 1/2 izq./der..: Estado conmut. dist.3" |
En el indicador LED matricial se muestra "WAITING":
En el indicador LED matricial aparece el mensaje "WAITING" incluso tras varios minutos tras conectar la tensión de alimentación de la grúa.
- El indicador LED matricial no recibe señal del mando de la grúa. Posible causa: PLC con fallo o defectuoso.
- Si la grúa arranca tras un breve tiempo de espera y el indicador LED matricial sigue mostrando "WAITING", es el indicador LED matricial el que está defectuoso, o el cable al indicador está dañado.
En el indicador LED matricial se muestra "NO-SIGNAL":
- El indicador LED matricial ya ha recibido señales válidas del mando de la grúa. Pero han sido interrumpidas o interferidas.
Mostrar mensajes en KranOS
En KranOS se pueden mostrar los códigos de error y mensajes actuales de ABUControl, códigos de error del convertidor de frecuencia, así como un archivo de registro de todos los mensajes hasta la fecha.
Para este paso de trabajo es necesario un acceso a KranOS desde un portátil o una tableta. Debe estar con sesión iniciada como "CUSTOMER" (nivel de usuario [1]). o como "SERVICE" (nivel de usuario [2]‚).
Código de error del convertidor de frecuencia
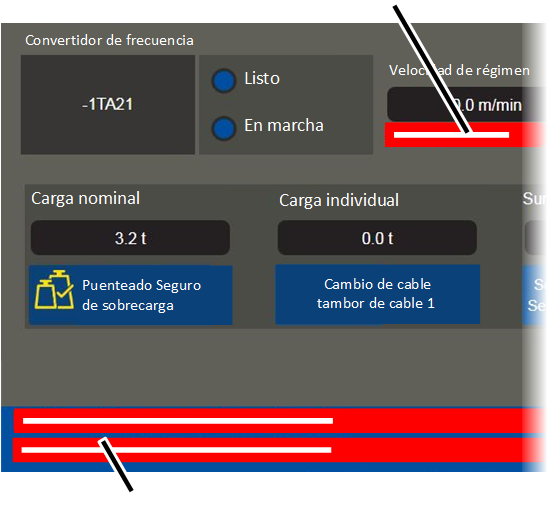
Mostrar mensajes actuales de ABUControl:
- En las ventanas de los ejes de la grúa se muestran, en la zona inferior, los mensajes de error actuales de ABUControl para cada eje de la grúa.
Mostrar los códigos de error del convertidor de frecuencia:
- En la ventana del eje de la grúa correspondiente se muestra, en la zona "Convertidor de frecuencia", el código de error del convertidor de frecuencia.
- Adicionalmente se muestra el código de error del convertidor de frecuencia junto con el mensaje "F_ _ 01: Polipasto: código de error convertidor de frecuencia: _ _ _", "F_ _ 01: Carro: código de error del convertidor de frecuencia: _ _ _" o "F_ _ 01: Grúa: código de error del convertidor de frecuencia: _ _ _" como mensaje acumulativo de ABUControl en el área inferior.
Mostrar archivo de registro:
Véase "Mostrar registro de sucesos".
Servicio técnico de ABUS
Solo en Alemania
- Si lo sabe, tenga a mano el número de producto, el número de serie y el número de cliente.
- Llamar al servicio técnico de ABUS:
- Teléfono: 02261-37-237
- Fuera del horario habitual de oficina, deje su mensaje grabado en el contestador.
- El servicio técnico de ABUS se pondrá en contacto con usted a la mayor brevedad
- Caso necesario, envíe una descripción del problema por fax o correo electrónico:
- Telefax: 02261-37-265
- Email: service@abus-kransysteme.de
Solo fuera de Alemania
- Contactar con la sucursal de ABUS o con el servicio técnico autorizado de ABUS in situ.
La sucursal de ABUS o el concesionario local de servicio técnico le informará sobre datos de contacto, interlocutores y horarios de llamada.