CONTEÚDO:
Geral
Destina-se a toda pessoa que trabalha com ou no guindaste ou que trabalha nas proximidades.
Inicialmente
Utilizar este manual dos produtos
Neste manual dos produtos são utilizados os seguintes símbolos:
- Esta é uma instrução de manuseio e solicita de você a execução de uma etapa de trabalho.
- Este é o resultado de um manuseio e indica o que ocorre no equipamento.
- Esta é uma contagem.
Somente em...
Um parágrafo em caixa de texto tracejada vale somente para determinados modelos, variantes e opções. A condição que vale para o respectivo item está dada no início do título "Somente em..."
Orientações sobre o manual dos produtos
Ler o manual dos produtos cuidadosamente antes do trabalho. Observar sempre também outros manuais de produtos para acessórios e componentes.
Depois da leitura, guardar o manual dos produtos nas proximidades do guindaste. Ele deve estar acessível para todas as pessoas que trabalham com ou no guindaste.
Na venda, locação ou semelhantes, repassar sempre o manual dos produtos juntamente com o guindaste.
Uso de acordo com a finalidade prevista
ABUControl é um comando modular para guindastes baseado em um CLP central e diferentes dispositivos CAN-bus que se comunicam entre si por meio de uma rede CAN-bus. Ele tem a tarefa de comandar uma ponte rolante ABUS com um ou mais troles por meio de radiocomando ABURemote ou botoeira pendente ABUCommander.
- ABUControl é um comando para guindastes modular com ligação em rede entre si. Todos os componentes do ABUControl são definidos e ajustados entre si. Dispositivos CAN-bus ou outros componentes só podem ser substituídos por peças de reposição originais de mesmo modelo.
- Utilizar o ABUControl somente com as configurações específicas da ABUS já reguladas na fábrica.
- Utilizar o ABUControl somente em pontes rolantes ABUS. Não conectar em produtos de terceiros.
- Quaisquer configurações no KranOS só podem ser feitas por pessoal qualificado.
Normas
Na data de sua fabricação, o equipamento foi fabricado e testado de acordo com as normas, regras e instruções europeias válidas. Na Declaração de Conformidade ou na Declaração de Montagem, estão informados quais os princípios básicos serviram de base para o projeto e a construção. Os princípios básicos também devem ser observados na montagem, operação, inspeção e manutenção, valendo o mesmo para as normas de segurança do trabalho.
A norma válida para cada caso depende muito do modo de uso do guindaste e das normas nacionais específicas. Verificar e atender as normas atuais vigentes e as normas de segurança do trabalho! Veja também a Declaração de Conformidade ou a Declaração de Montagem.
Garantia
- A ABUS não assume responsabilidade por danos causados pelo uso inadequado, por pessoal não suficientemente treinado, por trabalhos realizados de forma incorreta, ou por quaisquer outras modificações no guindaste ou em componentes do guindaste que não foram aprovadas pela ABUS.
- O direito à garantia perde o seu vigor se forem feitas modificações por conta própria em componentes ou se o guindaste ou componentes do guindaste forem montados, operados ou reparados de forma diferente que o descrito neste manual de produtos ou se não forem utilizadas peças de reposição originais da ABUS.
- A operação segura do guindaste ou de componentes do guindaste só está assegurada se forem utilizadas peças originais ABUS.
Orientações de segurança
Observar as orientações para manuseio seguro do guindaste. Indicações de perigo específicas estão no respectivo parágrafo no qual aparece o perigo.
- Mesmo depois de pressionado o botão de parada de emergência, existem altas tensões no comando do guindaste e do trole que podem levar à morte.
- Antes de trabalhar no guindaste, desligar a alimentação da rede elétrica e esperar no mínimo 15 minutos até que as tensões tenham se dissipado.
ABUControl
Descrição do equipamento
O ABUControl consiste de:
- Comando do guindaste
- Comando do trole
- Encoder absoluto no tambor do cabo
- Sistema de medição da carga suspensa no mecanismo de levantamento
- Encoder absoluto no motor de elevação (opcional)
- Sensor de distância no trole ou nos troles (opcional)
- Sensor de distância no guindaste (opcional)
- Outros limitadores de curso (interruptor de alavanca em cruz para o fim de curso e/ou refletores fotoelétricos) (opcional)
- Mostrador de matriz de LED
- Outros interruptores de alavanca em cruz para o fim de curso para o controle do perfil do pavilhão (opcional)
- Medidor de inclinação do cabo no trole (opcional)
Vista geral do comando do guindaste:
Dependendo do guindaste, o comando do guindaste é de construção diferente. Como orientação, pode ser usada a seguinte figura.
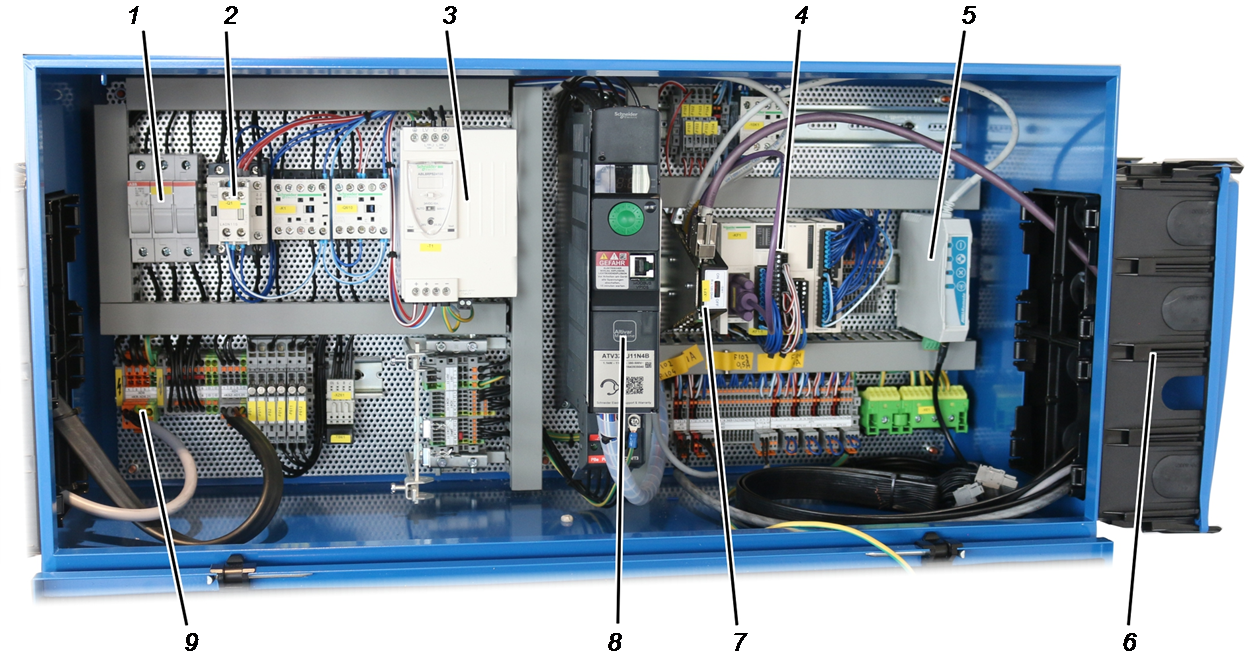
- 1: Seccionador de fusíveis
- 2: Contactora principal
- 3: Transformador de tensão
- 4: Acoplador de rede para sinais de entrada e de saída
- 5: Aparelho receptor ABURemote
- 6: Carcaça flangeada
- 7: Distribuidor CAN
- 8. Conversor de frequência
- 9: Alimentação
Vista geral do comando do trole:
Dependendo do guindaste, o comando do trole é de construção diferente. Como orientação, pode ser usada a seguinte figura.
1 2 3 4 5
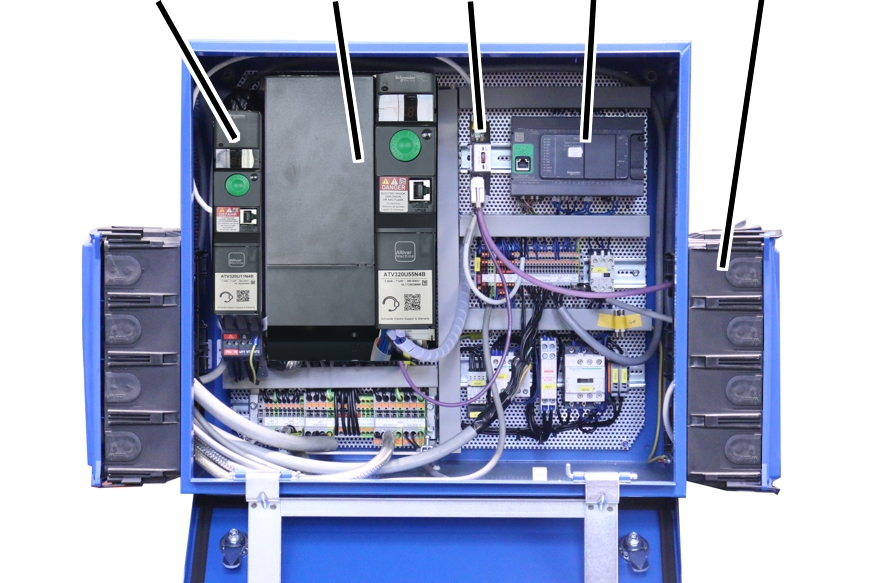
- 1: Conversor de frequência motorredutor do trole
- 2: Conversor de frequência mecanismo de levantamento
- 3: Distribuidor CAN
- 4: CLP
- 5: Carcaça flangeada
Somente em encoder absoluto "AWG"
Encoder absoluto "AWG" (no limitador de curso da engrenagem "GGS"):
- 1. Relé e régua de pinos para tarefas de comutação adicionais (opção)
- 2. Botão giratório para o endereço do dispositivo (opção)
- 3. Botão para resetar o endereço do dispositivo
- 4. Placa de circuito impresso
- 5. Interruptor da resistência de terminação
- 6. Conexão à rede CAN-bus e rede Modbus
Somente em encoder absoluto "Kübler"
Encoder absoluto "Kübler" (no limitador de curso da engrenagem "GPK")
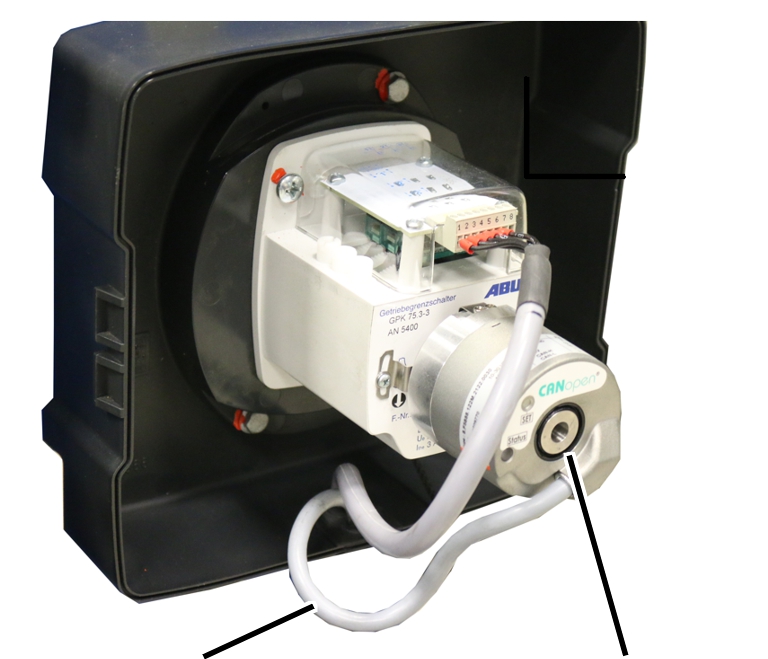
- 1: Cabo de transmissão CAN-bus
- 2: Encoder absoluto "Kübler":
Características de potência
ABUControl:
- ABUControl é um comando modular para guindastes baseado em componentes eletrônicos comprovados na tecnologia de automação. Os diferentes módulos no guindaste estão ligados em rede entre si, resultando desse modo em um controle inteligente das funções do guindaste.
- O ABUControl opera com um CLP como unidade central computadorizada. Ele avalia os comandos do radiocomando ou da botoeira pendente bem como todas as respostas vindas dos encoders absolutos, limitadores de curso, interruptores de alavanca em cruz para o fim de curso, transmissores infravermelhos, ...) e outros módulos. Baseado nisso, o ABUControl comanda os motorredutores e os acionamentos do mecanismo de levantamento do guindaste.
- Os eixos movimentadores (movimentação do guindaste e movimento do trole) estão equipados com conversores de frequência. Com isso, o ABUControl possibilita uma regulagem confortável dos perfis de movimentação. Se desejado, também o mecanismo de levantamento pode ser equipado com conversores de frequência, a fim de poder escolher e configurar os perfis de elevação também no mecanismo de levantamento.
- A posição do gancho do mecanismo de levantamento e a velocidade de elevação são registradas por meio de um encoder absoluto. Desse modo, o ABUControl sabe rapidamente como o mecanismo de levantamento está girando. Isso permite algumas funções adicionais confortáveis (por exemplo, o controle da sincronização do mecanismo de levantamento. A posição mais alta e mais baixa do gancho é registrada adicionalmente por um limitador de curso da engrenagem eletromecânico.
- Um guindaste com ABUControl é comandado por um radiocomando ABURemote. Com isso, algumas funções adicionais (por exemplo, amortecimento do movimento pendular) podem ser operadas de modo confortável a partir do aparelho transmissor. Se o guindaste for comandado por outro radiocomando, algumas funções (por exemplo, amortecimento do movimento pendular) não estarão disponíveis ou somente de modo restrito.
- Somente em botoeira pendente (opcional): o guindaste também pode ser comandado por uma botoeira pendente. Algumas funções do ABUControl (por exemplo, amortecimento do movimento pendular) não podem ser utilizadas com uma botoeira pendente ou apenas de modo restrito.
- No mostrador de matriz de LED, são exibidas diferentes informações de operação do ABUControl. Além disso, ele também informa sobre avisos de status e avisos dos diferentes componentes do guindaste, permitindo, assim, uma eliminação da falha de modo rápido e simples.
- Somente em velocidade de elevação dupla (opcional): com esta opção, a velocidade de elevação pode ser aumentada (= dobrada) em até 200 %. Desse modo pode ser trabalhado mais rapidamente com o guindaste. A velocidade de elevação máxima adicional possível (a partir de 100 %) depende da carga suspensa.
- Somente em elevação de precisão (opcional): com esta função, é possível erguer e baixar de modo especialmente lento com este mecanismo de levantamento. Desse modo, é possível um posicionamento muito preciso da carga. A elevação de precisão pode ser ligada ou desligada no aparelho transmissor ou na botoeira pendente.
Em acionamentos do mecanismo de levantamento de polaridade comutável, estando a elevação de precisão ativada, o conversor de frequência é comutado pelo bobinamento da velocidade de elevação principal para o bobinamento da microvelocidade de elevação.
Em acionamentos do mecanismo de levantamento sem opção de comutação de polaridade, com apenas um bobinamento (por exemplo, GM 800 und GM1000 modular und GM7000.2), a rotação do motor de elevação é monitorada por um encoder absoluto separado, através do conversor de frequência e, com isso, também em velocidades de elevação muito baixas, é possibilitado o torque total, por isso, a carga também pode ser levada até a parada mesmo sem freio.
KranOS:
- KranOS é uma superfície de usuário gráfica, com a qual o ABUControl é configurado.
- O operador do guindaste e o pessoal da manutenção (treinado) podem acessar o KranOS por meio de um computador (por exemplo, laptop, tablet), de onde podem modificar configurações nele e solicitar a exibição de dados operacionais.
- Para acessar o KranOS, não é necessário um software ou um aplicativo especial. O acesso é feito por meio de um browser normal da internet.
- O acesso ao KranOS (exceto a exibição de dados operacionais) está protegido pelo nome do usuário com senha. Os diferentes usuários possuem diferentes níveis de acesso do usuário. Quanto mais alto o nível de acesso do usuário, mais configurações podem ser acessadas e alteradas.
Cabeamento e programação do ABUControl:
- O ABUControl consiste de um controlador lógico programável (CLP) central e inúmeros dispositivos CAN-Bus (por ex., encoder absoluto, conversor de frequência, ...), que se comunicam entre si por meio de uma rede CAN-Bus.
- O ABUControl está estruturado a partir de componentes modulares industriais padronizados que, se necessário, podem ser substituídos de modo simples e individualmente. Com isso, se ocorrer um defeito, não é necessário substituir o comando completo. Podem ser substituídos os respectivos componentes individuais.
- Todos os módulos do ABUControl estão interligados por conexões plugadas. Sendo assim, os módulos podem ser separados rapidamente entre si.
- Cada guindaste com ABUControl está parametrizado do modo específico do cliente. Em virtude disso, o comando conhece o dimensionamento exato do respectivo guindaste e os componentes adicionais integrados.
- Depois de uma substituição, os dispositivos CAN-bus são programados pelo CLP central. Isso é realizado automaticamente de acordo com o dispositivo ou por meio de uma função correspondente no KranOS.
- Depois de uma substituição, o CLP central deve ser programado através de um cartão SD com a programação específica do cliente. Deste modo, os dados específicos do cliente para este guindaste permanecem mantidos.
- Desde o seu princípio, o ABUControl foi projetado em conformidade com a CEM. Com isso, eventuais interferências causadas por ondas eletromagnéticas em outros aparelhos ou instalações industriais são impedidas de modo eficaz.
- Nas saídas e entradas de sinais do CLP central, dos conversores de frequência e dos acopladores de rede, os sinais de comando podem ser verificados com instrumentos de medição convencionais.
- Adicionalmente à rede CAN-bus, alguns componentes estão interligados pela rede Ethernet. Entre outros, trata-se do módulo WLAN, que cria uma rede WLAN, para que possa ser estabelecida uma conexão ao CLP a partir de um laptop ou de um tablet. Se forem utilizados ainda outros dispositivos de rede Ethernet (p. ex., módulo de transmissão de dados por rádio), todos os dispositivos de rede Ethernet serão conectados a um comutador de rede Ethernet como distribuidor.
- Adicionalmente à rede CAN-bus, é possível que alguns componentes estejam interligados por meio de uma rede Modbus.
Controle da sincronização movimento do trole:
- Havendo mais do que um trole na ponte rolante, o ABUControl regula o movimento sincronizado de todos os troles em operação conjunta. Com isso, os troles têm a mesma velocidade de translação, o mesmo tempo de aceleração e de frenagem em tolerâncias estreitas durante a operação conjunta.
- Pelo controle da sincronização do movimento do trole, o transporte de uma carga conjunta se torna ainda mais seguro.
- O controle da sincronização movimento do trole também funciona se os troles forem de diferentes tamanhos construtivos e tiverem diferentes velocidades de translação máximas (cada um considerado separadamente).
- O controle da sincronização movimento do trole é possível para até três troles por ponte rolante.
Na operação em tandem: na operação em tandem, o controle da sincronização movimento do trole é possível nas duas pontes rolantes, para até dois troles por ponte rolante, respectivamente.
Controle da sincronização mecanismo de levantamento:
- Havendo mais do que um mecanismo de levantamento no guindaste e mais conversores de frequência, o ABUControl regula o movimento de erguer e baixar sincronizado na operação conjunta. Com isso, os mecanismos de levantamento, na operação conjunta, têm a mesma velocidade de elevação bem como o mesmo tempo de aceleração e de frenagem em tolerâncias estreitas.
- Pelo controle da sincronização mecanismo de levantamento, o transporte de uma carga conjunta se torna ainda mais seguro.
- O controle da sincronização mecanismo de levantamento também funciona se os mecanismos de levantamento tiverem diferentes tamanhos construtivos e diferentes velocidades de elevação máximas (cada um considerado separadamente).
- O controle da sincronização mecanismo de levantamento também compensa cargas diferentes dos mecanismos de levantamento, causadas por uma distribuição desuniforme da carga. Com isso, também uma carga de distribuição desuniforme é erguida e baixada de modo sincronizado por todos os mecanismos de levantamento.
- O controle da sincronização mecanismo de levantamento é possível para até três mecanismos de levantamento por guindaste.
Na operação em tandem: o controle da sincronização do mecanismo de levantamento é possível nos dois guindastes para até dois mecanismos de levantamento por ponte rolante, respectivamente.
- Em talhas geminadas: na faixa da fase de frenagem antes da posição superior do gancho, o controle da sincronização está desativado. Com isso está garantido que o cabo será enrolado uniformemente nos dois tambores do cabo.
Perfis de movimentação:
- Em acionamentos com conversores de frequência: o ABUControl permite uma adequação do comando dos acionamentos. Com isso, o acionamento do mecanismo de levantamento e os motorredutores podem ser adequados aos modos habituais, tanto no comportamento de aceleração e de frenagem, como também na velocidade máxima e mínima.
- Nisso, os parâmetros de configuração são tão limitados que o guindaste só pode ser regulado em limites seguros. Caso contrário, uma aceleração muito intensa poderia sobrecarregar excessivamente, por exemplo, a estrutura de suporte (prédio).
- No comando do perfil de movimentação no KranOS, pode ser comutado entre um perfil de movimentação sem escalas e um de dois estágios.
- Desse modo, guindastes diferentes podem ser equalizados entre si em seu perfil de movimentação, visando atingir um comportamento semelhante.
Segurança contra sobrecarga:
- O ABUControl registra a carga suspensa em todos os mecanismos de levantamento e assume a segurança contra sobrecarga de todos os mecanismos de levantamento de modo individual e a carga total do guindaste. Além disso, ele monitora o sentido de giro e o número de rotações de todos os mecanismos de levantamento e, no caso de rotação excessiva, desliga com segurança.
- O ABUControl mede diretamente a carga suspensa.
- Para registrar a carga, é utilizado um sistema de medição da carga. Este consiste de um sensor de carga ou de um pino de medição.
- O sistema de medição da carga suspensa serve preferencialmente para determinar uma sobrecarga no guindaste, não para a pesagem exata de uma carga suspensa. Também na indicação da carga suspendida no aparelho transmissor ou via mostrador de matriz de LED, a indicação da carga suspendida serve somente para estimativa grosseira da carga. O sistema de medição da carga suspensa não pode ser aferido. O sistema de medição da carga suspensa tem uma precisão de +/- 2 a 5% da capacidade de carga máxima do guindaste.
Controle do perfil do pavilhão por meio de interruptores de alavanca em cruz para o fim de curso (variante):
- O perfil do pavilhão abrange todas as características de um pavilhão que podem exercer influência sobre a movimentação do guindaste, o movimento do trole e erguer/baixar relativos ao guindaste. Fazem parte disso o início e o fim da via de rolamento da ponte rolante, obstáculos, áreas bloqueadas, paredes levadiças e semelhantes.
- O controle do perfil do pavilhão pelo ABUControl possibilita a adequação e a limitação de todos os eixos do guindaste em dependência do perfil do pavilhão. Assim, por exemplo, a velocidade pode ser reduzida diante de obstáculos, ou, em determinadas posições, acionada uma parada intermediária. Além disso, as áreas de travessia podem ser completamente bloqueadas ou também organizadas zonas de carga parcial em um pavilhão.
- Se o guindaste estiver equipado com um controle do perfil do pavilhão, então também os pontos de comutação para desaceleração e desligamento de fim de curso do guindaste e do trole serão integrados no perfil do pavilhão.
- Para registrar a posição do guindaste e do trole, são utilizados interruptores de alavanca em cruz para o fim de curso.
- Para registrar a posição do mecanismo de levantamento, é utilizado um encoder absoluto.
- Para registrar a carga, é utilizado um sistema de medição da carga. Este consiste de um sensor de carga ou de um pino de medição.
Controle do perfil do pavilhão por meio da posição do guindaste (variante):
- O perfil do pavilhão abrange todas as características de um pavilhão que podem exercer influência sobre a movimentação do guindaste, o movimento do trole e erguer/baixar relativos ao guindaste. Fazem parte disso o início e o fim da via de rolamento da ponte rolante, obstáculos, áreas bloqueadas, paredes levadiças e semelhantes.
- O controle do perfil do pavilhão pelo ABUControl possibilita a adequação e a limitação de todos os eixos do guindaste em dependência do perfil do pavilhão. Assim, por exemplo, a velocidade pode ser reduzida diante de obstáculos, ou, em determinadas posições, acionada uma parada intermediária. Além disso, as áreas de travessia podem ser completamente bloqueadas ou também organizadas zonas de carga parcial em um pavilhão.
- Se o guindaste estiver equipado com um controle do perfil do pavilhão, então também os pontos de comutação para desaceleração e desligamento de fim de curso do guindaste e do trole serão integrados no perfil do pavilhão.
- Para registrar a posição do guindaste e do trole, é utilizado um sistema de medição por encoder absoluto. Isso pode ser realizado, por exemplo, por sensores de distância a laser ou por uma fita magnética na eletrificação blindada.
- Para registrar a posição do mecanismo de levantamento, é utilizado um encoder absoluto.
- Para registrar a carga, é utilizado um sistema de medição da carga. Este consiste de um sensor de carga ou de um pino de medição.
- Os obstáculos podem ser configurados, treinados, processados ou excluídos no KranOS.
- Um obstáculo é definido e criado como um cubo a partir de dois pontos de canto.
Se um obstáculo for mais complexo, ele pode ser composto por vários cubos, cada um definido pelos dois pontos de canto. Deve ser observado que os cubos se sobrepõem, uma vez que os sistemas de medição possuem uma determinada tolerância.
Amortecimento do movimento pendular:
- O amortecimento do movimento pendular reduz consideravelmente o movimento pendular do gancho de suspensão durante o movimento do trole e do guindaste.
- O amortecimento do movimento pendular está baseado em cálculos matemáticos. Nisso, são consideradas as velocidades de translação do guindaste e do trole, a posição do gancho e a distância do gancho de suspensão até o centro de gravidade da carga (com isso também o comprimento do meio de amarração da carga). Os motores de translação são acelerados e freados pelo ABUControl de modo que o movimento de condução atua em sentido oposto ao do movimento pendular, amortecendo desse modo o movimento pendular.
- O amortecimento do movimento pendular pode ser ligado e desligado pelo ABURemote. O valor regulado para a distância do gancho de suspensão até o centro de gravidade da carga pode ser alterado através do ABURemote.
- O amortecimento do movimento pendular pode somente reduzir o movimento pendular por meio de aceleração e frenagem com base em cálculos matemáticos. Influências externas, como vento, impacto contra um obstáculo ou semelhantes, não podem ser compensados.
- Os trajetos de aceleração e de frenagem do guindaste e do trole não se alteram muito pelo amortecimento do movimento pendular.
- O amortecimento do movimento pendular funciona inicialmente apenas em um mecanismo de levantamento individual ou em uma ponte rolante com vários troles na operação individual, se o trole que estiver fora de uso estiver na posição de estacionamento (o dispositivo limitador de curso superior foi alcançado pelo gancho de suspensão).
Na operação conjunta de vários troles ou na operação em tandem, o amortecimento do movimento pendular precisa ser liberado separadamente.
O cálculo do amortecimento do movimento pendular somente funciona corretamente na operação conjunta de vários troles ou na operação em tandem, se as distâncias até os pontos de gravidade da carga forem iguais nos dois mecanismos de levantamento. Portanto, numa carga igual, a posição do gancho e o comprimento do meio de amarração da carga somados devem resultar, respectivamente, no mesmo comprimento total. Caso contrário, pode acontecer que o amortecimento do movimento pendular até mesmo intensifique a oscilação da carga.
Assistentes do gancho: condução do gancho e centragem do gancho:
- Com a condução do gancho, o gancho de suspensão pode ser operado manualmente. Tanto a ponte rolante quanto o trole movem-se na direção, para a qual o gancho de suspensão for direcionado ou puxado.
- Com a função centragem do gancho com carga amarrada, o gancho de suspensão alinha-se automaticamente em sentido vertical acima da carga ao "erguer". Dessa forma, o posicionamento vertical do trole é facilitado e acelerado. Assim pode ser reduzida uma eventual tração em sentido oblíquo.
- A condução do gancho / centragem do gancho pode ser ligada e desligada por meio da tecla de acesso rápido "Radiocomando ABURemote.
- Os assistentes do gancho operam através da medição exata da deflexão do cabo. Na travessa do ponto fixo, na carcaça do tambor ou na armação do trole, está instalado um medidor de inclinação do cabo, que mede a deflexão do cabo. O alinhamento do medidor de inclinação pode ser configurado no KranOS.
- Para poder usar a função, deve ser realizado, antes da colocação em
funcionamento, um percurso de calibração, desde a posição inferior até a
posição superior do gancho, repetidas vezes.
Dessa maneira, é calculada a posição zero do medidor de inclinação. A calibração do medidor de inclinação é ativada no KranOS. - Os assistentes do gancho funcionam apenas em um mecanismo de levantamento individual ou em uma ponte rolante com vários troles em operação individual, se o trole que estiver fora de uso estiver na posição de estacionamento (o dispositivo limitador de curso superior foi tocado pelo gancho de suspensão).
- Se a condução do gancho / centragem do gancho estiver ativa, o controle de posição não poderá ser ativado, isto é, as funções não podem ser utilizadas simultaneamente.
Controle de posição
- Com o controle de posição, podem ser acessados, pelo gancho de suspensão (de modo manual ou linear), posições anteriormente definidas ou ser desviado de uma rota com até 8 posições. Posições individuais (manuais ou lineares) podem ser incluídas ou alteradas no KranOS.
Posições de uma rota não podem ser incluídas, nem alteradas no KranOS.
- O controle de posição é ligado e desligado pelo ABURemote. Posições a serem alcançadas podem ser selecionadas e salvas no aparelho transmissor do ABURemote. Ver Manual dos produtos "Radiocomando ABURemote".
- Quando o controle de posição PTP e Teach-In PTP estiverem ativados, o estado da função de amortecimento do movimento pendular não pode ser alterado. O acesso à função de amortecimento do movimento pendular está bloqueado nesses modos (teclas de acesso rápido e menu).
- Em PTP ou durante o treinamento PTP, uma comutação de operação individual para conjunta causará uma falha e o procedimento não poderá ser finalizado com sucesso.
- A atividade da elevação de precisão não pode ser alterada se o modo de posicionamento PTP e o modo de treinamento Teach-In PTP estiverem ativados.
Mecanismo anticolisão:
- O mecanismo anticolisão no guindaste e nos troles impede que dois guindastes (dois troles) possam bater um contra o outro na velocidade de translação principal ou em microvelocidade de translação.
- Conforme o caso de aplicação, o mecanismo anticolisão funciona por meio de um refletor fotoelétrico ou um sensor de distância com feixe de laser.
- Os refletores fotoelétricos e os sensores de distância podem reagir sensivelmente a influências como poeira, neve ou partículas no ar. Se o feixe de luz ou o feixe de laser for interrompido, o guindaste ou o trole freia e fica parado.
Controle da operação Tandem:
- Com o controle da operação Tandem, podem ser comandadas duas pontes rolantes com uma carga conjunta com apenas um aparelho transmissor.
- O controle da operação Tandem trabalha junto com o controle da sincronização. O ABUControl regula a sincronização do movimento do trole e o movimento do guindaste na operação em tandem, bem como o movimento de erguer sincronizado (opcional). Com isso, os guindastes têm a mesma velocidade bem como o mesmo tempo de aceleração e de frenagem nos eixos do guindaste, com tolerâncias estreitas.
- Pelo controle da operação Tandem, o transporte de uma carga conjunta se torna ainda mais seguro.
- O controle da operação Tandem também funciona quando os guindastes tiverem diferentes capacidades de cargas máximas e diferentes velocidades máximas (cada um considerado separadamente).
- Com o controle da operação Tandem, podem ser erguidas cargas cujo peso supera a capacidade de carga máxima de cada um dos guindastes da instalação de ponte rolante. Como a carga pesa sobre os dois guindastes, a capacidade de carga máxima dos dois guindastes pode ser somada, tanto em guindastes com capacidade de carga máxima idêntica, quanto em guindastes com capacidade de carga máxima diferente. Se a distribuição da carga não for uniforme, a capacidade de carga máxima total será correspondentemente menor.
- Na operação em tandem, os comandos ABUControl dos dois guindastes são conectados entre si sem fio, via módulo de transmissão de dados e transmitem reciprocamente os modos operacionais.
- Nisso, são comparados os respectivos parâmetros (p. ex., "tempo de aceleração", "tempo de frenagem" e "velocidade máxima") entre os dois guindastes e, até onde possível, equiparados, de modo que os dois guindastes sejam compatíveis entre si. Os perfis de condução dos dois guindastes devem ter regulagem idêntica (p.ex. "sem escalas").
- Assim, entre outros, todos os limitadores de curso de deslocação no guindaste e no trole, limitadores de curso de elevação e a segurança contra sobrecarga são avaliados conjuntamente. Se o guindaste ficar parado em um dos eixos do guindaste, o outro guindaste irá parar no mesmo eixo do guindaste. Os demais eixos do guindaste podem continuar andando sem parada intermediária.
Condução eletrônica da via (opcional):
- A condução eletrônica da via pode reduzir esforços de carga unilaterais bem como o desgaste das abas das rodas. Estes ocorrem, por exemplo, quando o trole com carga estiver no gancho de suspensão na extremidade esquerda ou direita da viga principal e o guindaste estiver em movimento.
- Para isso é medida a distância das duas abas das rodas de uma cabeceira em relação ao trilho do guindaste. Se o guindaste se mover de modo desalinhado (por exemplo, devido à carga unilateral), o ABUControl compensa isso automaticamente mediante uma regulagem diferenciada dos motorredutores das duas cabeceiras.
- Com isso o desgaste das abas das rodas e da via de rolamento da ponte rolante pode ser reduzido consideravelmente.
Limitador de curso de engrenagem:
Dispositivo limitador de curso inferior
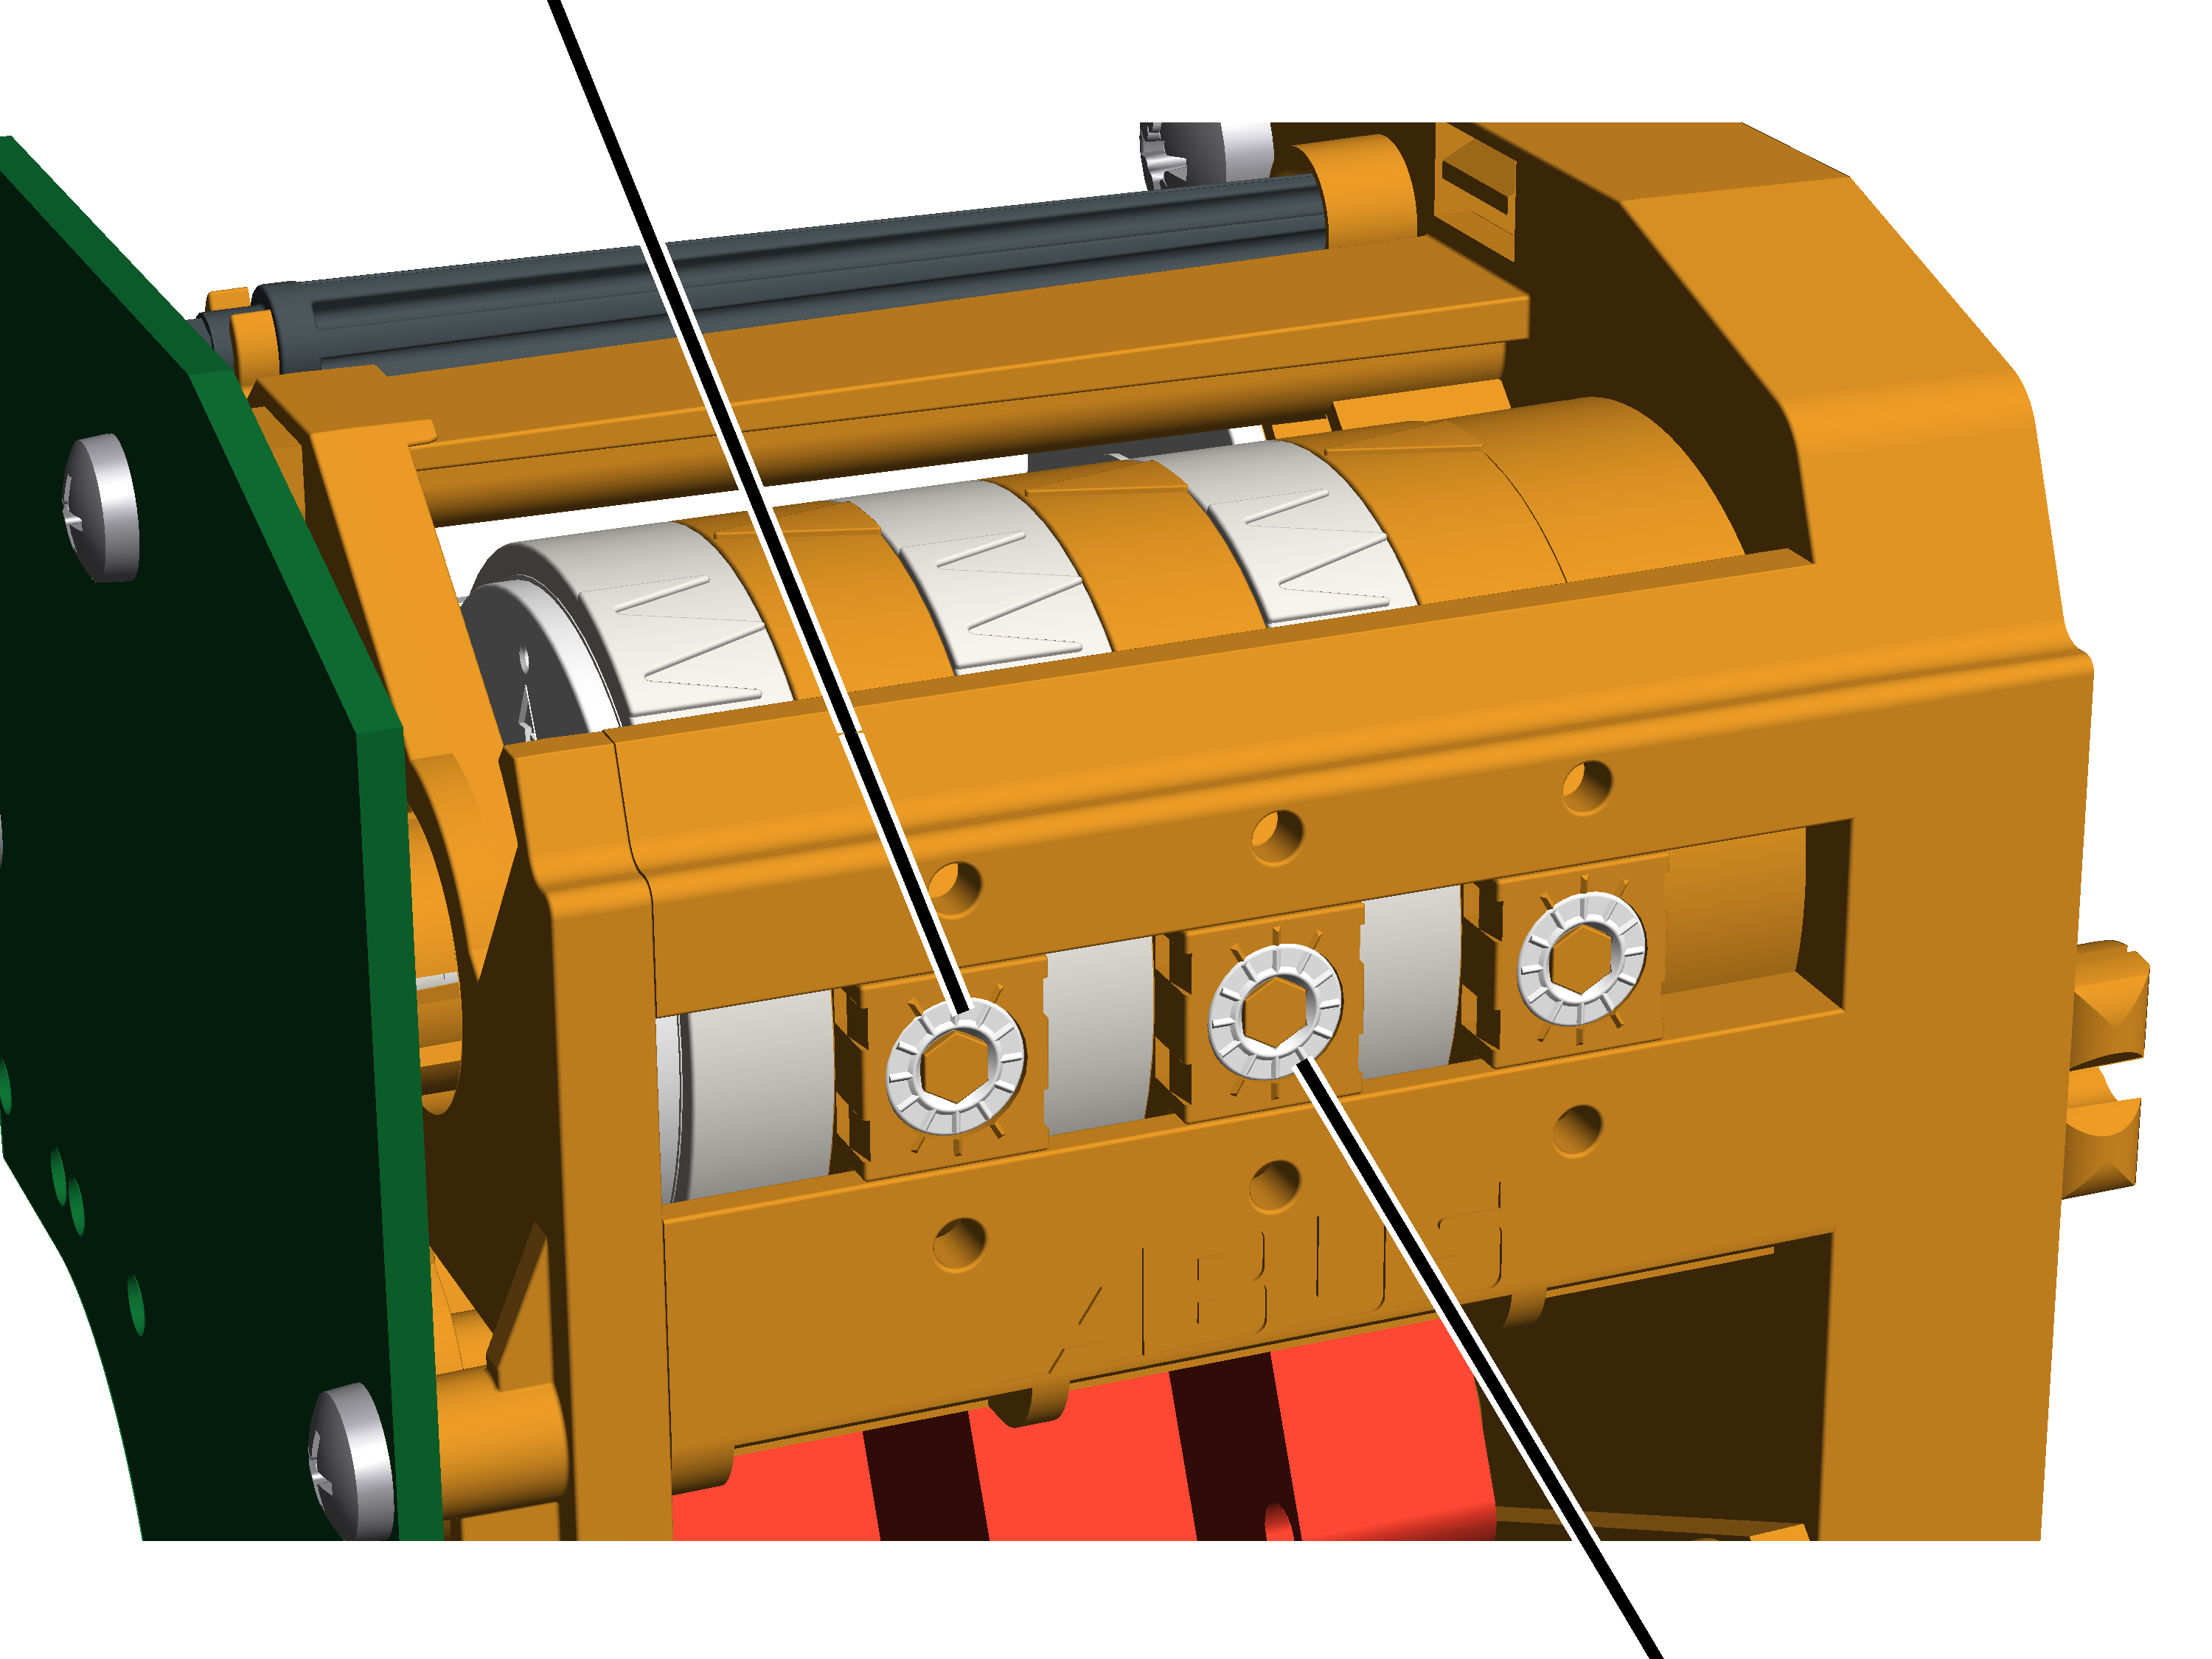
- A talha de cabo de aço possui um limitador de curso de engrenagem que opera como um limitador de curso de elevação mecânico. Ele está acoplado diretamente ao tambor do cabo. Ele faz com que o gancho de suspensão não se mova para além da posição superior do gancho ou além da posição mais baixa do gancho permitida.
- O ponto de comutação superior é denominado de "dispositivo limitador de curso superior" (parafuso de regulagem central), e o ponto de comutação inferior é denominado de "dispositivo limitador de curso inferior" (parafuso de regulagem esquerdo).
- Um pouco antes que o gancho de suspensão atinge o ponto de comutação de um dispositivo limitador de curso, o ABUControl freia lentamente o motor de elevação. Desse modo, os pontos de comutação do dispositivo limitador de curso são ativados somente na microvelocidade de elevação.
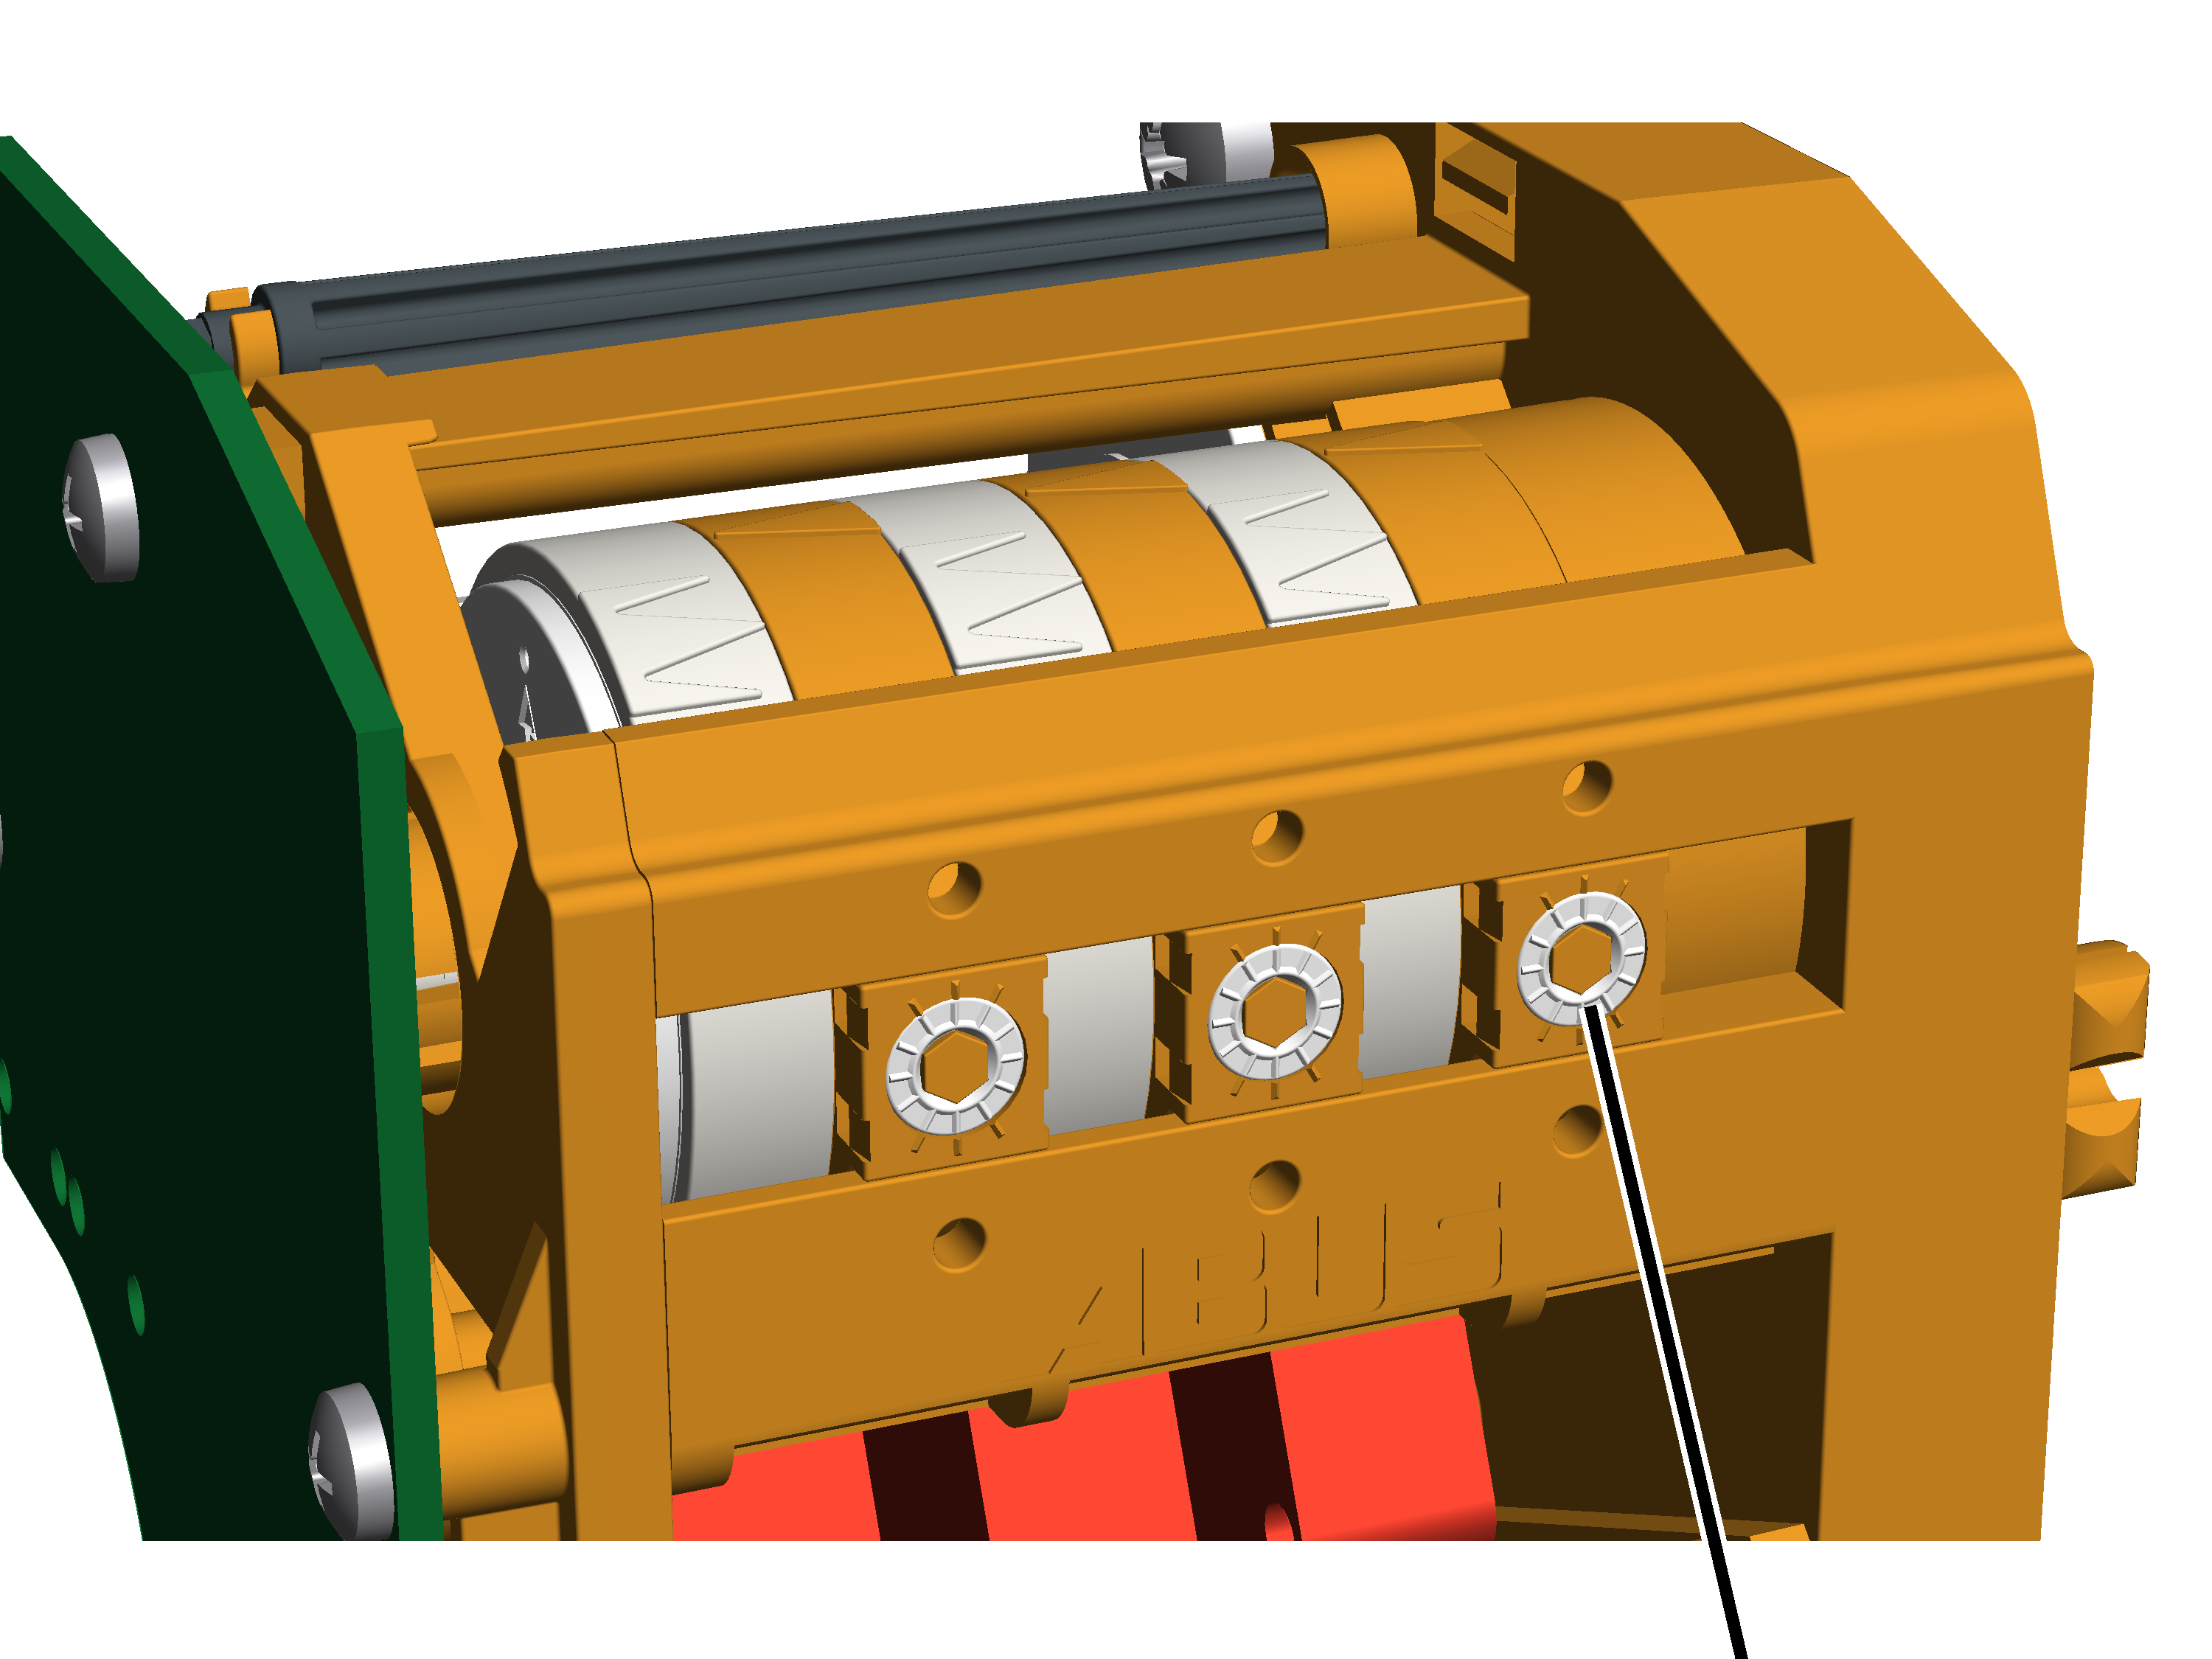
- Para aumentar adicionalmente a segurança, o limitador de curso da engrenagem tem mais um ponto de comutação. Ele se denomina "limitador de emergência" (parafuso de regulagem direito). Ele se situa acima do dispositivo limitador de curso superior e serve como ponto de comutação adicional ao erguer.
- Caso o dispositivo limitador de curso superior falhar e, devido a isso, o gancho de suspensão passar por cima do ponto de comutação do dispositivo limitador de curso superior, o ABUControl desligará o guindaste completo. O limitador de emergência vem regulado e lacrado de fábrica.
Limitador de curso da engrenagem sem condução até o dispositivo limitador de curso superior na operação normal:
- Na operação normal, a condução não deve ir até o dispositivo limitador de curso superior. Se isto ocorrer, o gancho de suspensão irá parar no ponto de comutação do dispositivo limitador de curso superior. O ponto de comutação do limitador de emergência se situa acima do ponto de comutação do dispositivo limitador de curso superior e, por isso, não pode ser ativado no caso normal.
- Se o limitador de curso de elevação estiver regulado incorretamente ou se ele apresentar um defeito técnico, pode ocorrer que, apesar disso, o limitador de emergência seja ativado. Então o limitador de emergência deve ser ligado em ponte para ligar o guindaste novamente. Neste caso, entrar em contato com a Assistência Técnica ABUS. Ver “Assistência Técnica ABUS”.
Limitador de curso da engrenagem com condução até o dispositivo limitador de curso superior na operação normal:
- Se for necessário conduzir até a posição superior do gancho na operação normal, o dispositivo limitador de curso superior será ativado com mais frequência e, por isso, pode falhar. Nesse caso, o limitador de emergência assume a tarefa de fazer com que o guindaste pare com segurança. Para que o limitador de emergência possa ser verificado periodicamente, a talha de cabo de aço possui um botão giratório, com o qual o dispositivo limitador de curso superior pode ser transposto manualmente e, depois de verificado o limitador de emergência, o guindaste ligado novamente.
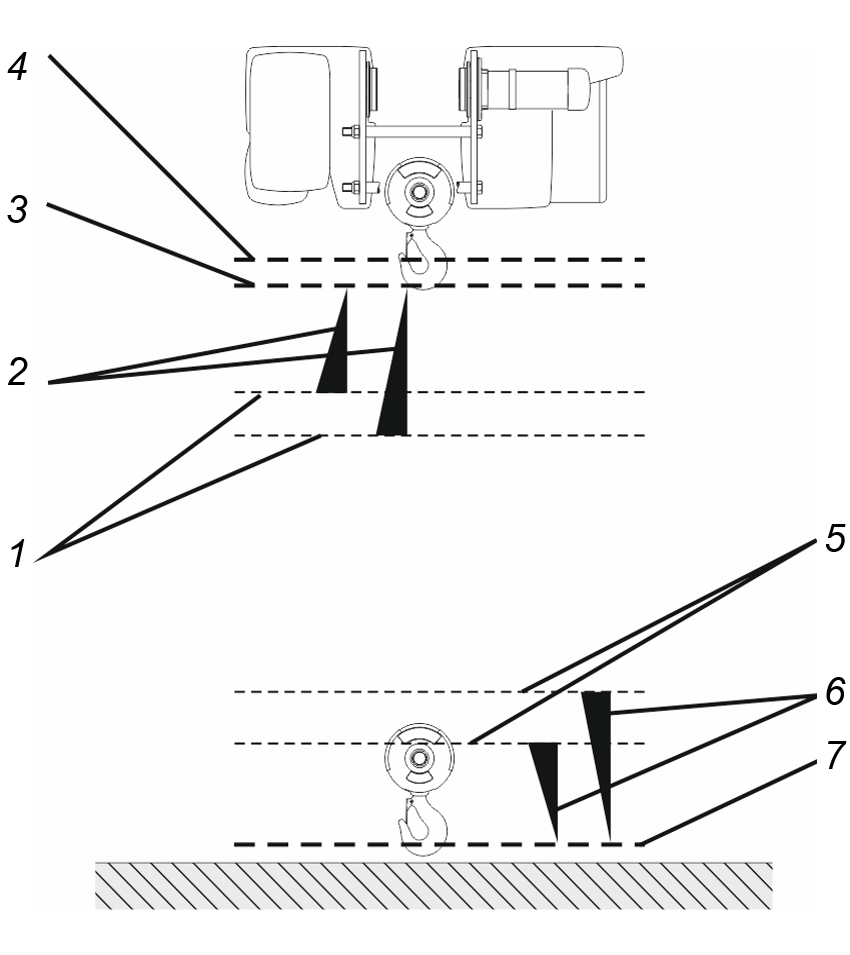
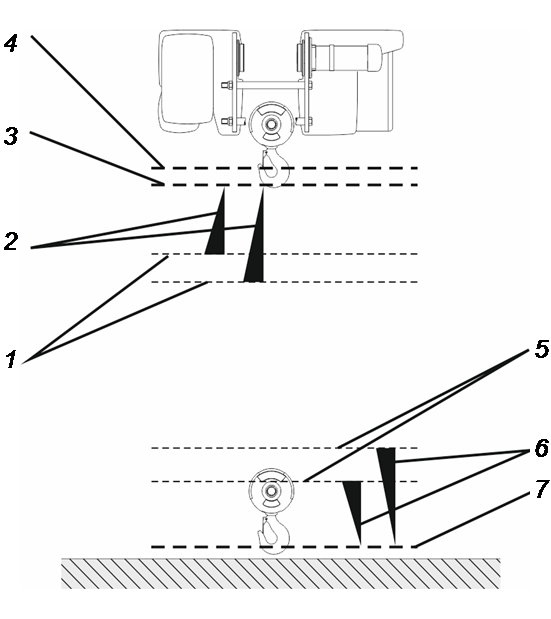
- 1: Um pouco antes da posição superior do gancho, o ABUControl inicia a fase de frenagem do acionamento do mecanismo de levantamento. O ABUControl calcula cada vez individualmente, de acordo com a velocidade de elevação atual, em qual ponto inicia a fase de frenagem. Se o gancho de suspensão se mover rapidamente para cima, a fase de frenagem inicia mais cedo. Se o gancho de suspensão se mover mais lentamente para cima, a fase de frenagem inicia mais tarde.
Em determinados casos (por exemplo, em travessas), pode ser utilizado um limitador de curso de elevação especial. Neste caso, o início da fase de frenagem não é calculado individualmente, mas se situa num ponto de comutação definido.
- 2: Fase de frenagem. A intensidade fraca ou forte da fase de frenagem pode ser configurada no KranOS.
- 3: Ponto de comutação do dispositivo limitador de curso superior. Se ele for ativado, o gancho de suspensão será parado. Pelo início individual da fase de frenagem e pela intensidade regulável da fase de frenagem, o gancho de suspensão ergue, um pouco antes de atingir o dispositivo limitador de curso superior, apenas ainda com microvelocidade de elevação.
- 4: Ponto de comutação do limitador de emergência. Se ele for ativado, o ABUControl desligará o guindaste completo.
- 5: Início da fase de frenagem, calculado individualmente para cada vez, dependendo da velocidade de elevação atual.
- 6: Fase de frenagem.
- 7: Ponto de comutação do dispositivo limitador de curso inferior.
Prognóstico de descarte:
- O prognóstico de descarte do ABUControl serve para calcular a maturidade para descarte do cabo. Ele calcula o desgaste do cabo e auxilia o inspetor na inspeção periódica, indicando os segmentos do cabo que apresentam o maior desgaste.
- A causa principal para o desgaste do cabo, na talha de cabo de aço, são as alternâncias de flexão. Trata-se das flexões suportadas por um determinado segmento do cabo no decorrer do tempo ao passar sobre as polias do cabo individuais no moitão inferior e na travessa da polia de desvio bem como no tambor do cabo.
Além do número de alternâncias de flexão de um segmento do cabo, o peso da carga atualmente suspendida exerce grande influência sobre o fato se, numa alternância de flexão, ocorrem ou não rupturas do arame no segmento do cabo recém flexionado.
- Durante a operação, o ABUControl calcula em qual posição se encontra o respectivo segmento do cabo naquele momento. Em segmentos do cabo que se movem em linha reta sobre uma polia do cabo ou saem dela, a carga suspensa é considerada como um fator, sendo armazenado o respectivo desgaste para este segmento do cabo (e adicionado aos valores já salvos).
- O cálculo da maturidade para descarte do cabo não substitui a inspeção periódica ou a verificação do cabo pelo operador do guindaste ao iniciar o trabalho. Da mesma forma, os intervalos entre as inspeções periódicas não são estendidos. Danificações externas (p. ex. danos mecânicos causados por atrito causado pelo cabo ao passar na lateral de um objeto) não são consideradas.
Dados Técnicos
Conexão elétrica: |
|||
|---|---|---|---|
Tensão nominal |
380 V |
400 V |
415 V |
Tensão de serviço |
370 – 400 V |
375 – 420 V |
380 – 435 V |
Frequência da rede |
50 Hz |
50 Hz |
50 Hz |
Tensão de comando |
24 V CC |
24 V CC |
24 V CC |
Conexão elétrica: |
|||
|---|---|---|---|
Tensão nominal |
440 V |
460 V |
480 V |
Tensão de serviço |
425 – 460 V |
430 – 485 V |
445 – 505 V |
Frequência da rede |
60 Hz |
60 Hz |
60 Hz |
Tensão de comando |
24 V CC |
24 V CC |
24 V CC |
Condições do ambiente durante a operação: |
|
|---|---|
Temperatura ambiente |
-5°C até 40°C |
Temperatura ambiente (em duração de ligação reduzida) |
+40°C até +65°C |
Altura de montagem |
Até 1000 m acima do nível do mar |
Em menor duração de ligação e frequência de manobra reduzida, o ABUControl também pode ser usado em temperatura ambiente de +40°C a +65°C.
Operação em temperaturas ambiente mais altas:
Duração de ligação dos acionamentos conforme placa de identificação |
Duração de ligação alterada em temperaturas ambientes de |
|---|---|
60 % |
30 % |
50 % |
25 % |
40 % |
20 % |
- Em temperaturas ambiente de +40°C a +65°C, reduzir a duração de ligação conforme as tabelas.
Operação em altitudes mais elevadas:
Em altitudes maiores, o resfriamento do guindaste piora pela pressão atmosférica mais baixa.
- Em altitudes maiores, reduzir a duração de ligação.
Requisitos do sistema para computador
Para poder trabalhar com o KranOS, é necessário um computador (laptop, tablet). O equipamento deve cumprir os seguintes requisitos do sistema:
- Adaptador WLAN (para estabelecer uma conexão sem fio com o ABUControl)
- Browser de internet padrão (para acessar KranOS) com suporte para HTML5 e JavaScript. De preferência, deve ser utilizado o browser "Google Chrome".
- No adaptador WLAN, deve estar disponível o protocolo de internet "TCP/IP". O endereço de IP deve ser importado automaticamente (DHCP deve estar ativo). As duas coisas são o caso normalmente.
Descartar componentes do ABUControl
Quando for necessário descartar componentes do ABUControl:
- Decompor o comando completo tanto quanto possível.
- Observar as normas locais para descarte e reuso.
- Descartar as peças individuais separadas por tipo de material de modo ecologicamente correto:
- Descartar os componentes eletrônicos como sucata eletrônica.
- Descartar cabos elétricos e conexões plugadas como sucata eletrônica.
- Descartar a carcaça de chapa metálica como sucata metálica.
- Encaminhar a carcaça de plástico e as peças plásticas como lixo plástico para a reciclagem.
Fazer login no KranOS e acessar
Para fazer alterações em configurações do ABUControl, deve ser estabelecida uma conexão WLAN com o ABUControl com um computador que tenha WLAN disponível (por ex. laptop, tablet) para poder fazer login no KranOS.
O acesso ao KranOS (exceto a exibição de dados operacionais) está protegido pelo nome do usuário com senha. Os diferentes usuários possuem diferentes níveis de acesso do usuário. Quanto mais alto o nível de acesso do usuário, mais configurações podem ser acessadas e alteradas.
No ABUControl existem dois níveis de acesso do usuário para acessar o KranOS.
- O nível de acesso do usuário [1] é "CUSTOMER" e abrange a autorização de leitura. Desse modo são possíveis os acessos ao diagnóstico e às funções de indicação. Sendo assim, este nível de acesso do usuário é relevante principalmente para o operador do guindaste.
- O nível de acesso do usuário [2] é "SERVICE" e inclui a autorização para realizar configurações no guindaste. Devido a isso, este nível de acesso do usuário é muito importante para realizar serviços ou reparos.
A empresa operadora é responsável por decidir para quais pessoas ou para qual círculo de pessoas serão informados os nomes de usuário ("CUSTOMER" e "SERVICE") (Cliente e Serviço) e as senhas correspondentes.
Estabelecer conexão WLAN
As figuras mostram uma conexão WLAN em um PC com Windows 10. Em outros sistemas operacionais, em tablets ou smartphones, a conexão WLAN é estabelecida de modo diferente.
- Aproximar o laptop o quanto mais possível do guindaste, por exemplo, instalá-lo diretamente embaixo do guindaste.
- Descobrir o número da série do guindaste com o qual a conexão deve ser estabelecida.
O número da série do guindaste consta, por exemplo, sobre uma etiqueta adesiva na viga principal.
- Se necessário: ativar o adaptador WLAN no laptop.
Rede WLAN do guindasteCampo de digitação para o código da rede
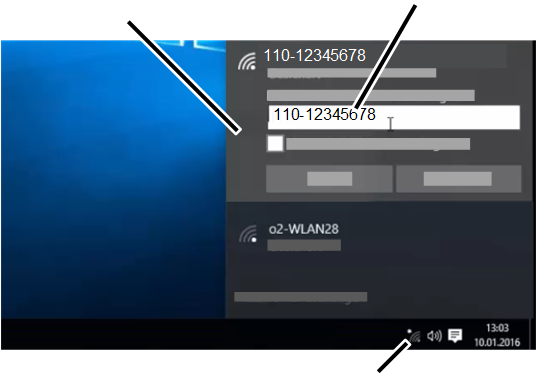
- Na barra do sistema inferior à direita, clicar sobre o ícone das redes WLAN disponíveis.
- Na lista das redes WLAN disponíveis, selecionar a rede WLAN com o nome (SSID) correspondente ao número da série do guindaste e conectar.
- Cada guindaste tem uma rede WLAN própria.
- O nome da rede (SSID) é idêntico ao número da série do guindaste e é exclusivo.
- Como chave da rede, inserir novamente a mesma sequência de caracteres (com ou sem hífen e/ou espaços, exatamente igual ao nome da rede (SSID)).
- O laptop se conecta à WLAN do ABUControl.
Acessar KranOS
Linha de endereço com endereço IP para acesso ao KranOS
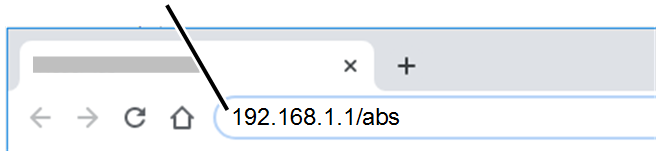
- Inicializar o browser no computador.
- Na linha de endereço do browser, inserir o endereço '192.168.1.1/abs‘.
Na segunda ponte rolante de duas pontes rolantes na operação em tandem: inserir "192.168.1.2/abs".
- Pressionar a tecla ENTER.
Superfície de comando "Acessar"
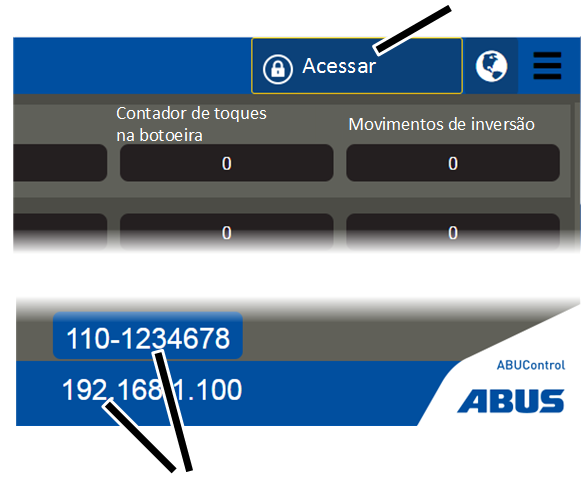
- A janela "Dados operacionais" é exibida.
Aqui podem ser lidos os dados operacionais mais importantes do guindaste. Ver "Ler os dados operacionais e o acumulador coletivo de cargas".
- Serão exibidos o endereço IP e o número da série do guindaste da ponte rolante.
O endereço IP aqui exibido é o endereço IP do CLP. Este é um endereço diferente do endereço IP para o acesso ao KranOS no browser.
- Verificar o endereço IP exibido e o número da série do guindaste e certificar-se de que a conexão foi estabelecida com o guindaste correto.
Em caso de dúvida, mudar no KranOS para um dos eixos do guindaste e verificar se, ao pressionar o botão, será exibido no KranOS o respectivo movimento. Ver "Exibir status dos eixos do guindaste".
- Clicar na superfície de comando "Acessar".
Acessar no KranOS
Campo de digitação "Senha"Campo de digitação "Usuário"
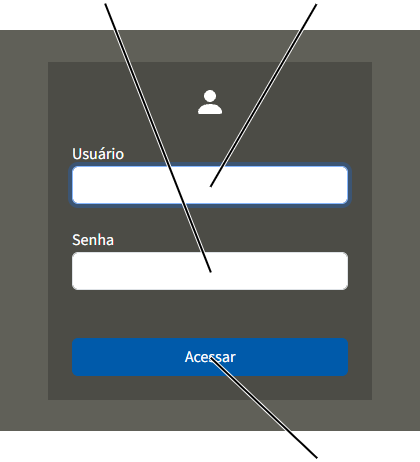
- A janela "Acessar" do KranOS é exibida.
- Utilizar letras maiúsculas e digitar o nome do usuário.
- Nome de usuário para o nível de acesso do usuário [1]: "CUSTOMER"
- Nome do usuário para o nível de acesso do usuário [2]: "SERVICE" (Serviço)
- Inserir a senha:
- Senha para nível de acesso do usuário [1]: "CUSTOMER" (senha padrão)
Se necessário, a senha padrão para o usuário "CUSTOMER" pode ser alterada após o acesso.
- Senha para nível de acesso do usuário [2]: "SERVICE" (senha padrão para o primeiro acesso)
Se necessário, a senha padrão para o usuário "SERVICE" pode ser alterada. Além disso, ela precisa ser alterada depois do primeiro acesso. Ver "Alterar a senha para o KranOS".
- Clicar em "Acessar".
- A janela inicial é exibida.
Nota:
Se durante 30 minutos o KranOS não for operado, o acesso do usuário será cancelado automaticamente.
Caso não haja conexão com o CLP:
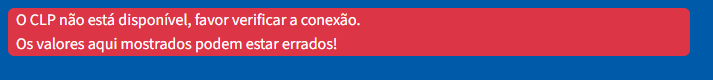
- Se a conexão com o CLP tiver sido interrompida, por exemplo, devido a um cabo danificado ou desconectado, não será possível acessar o KranOS.
- Aparecerá um aviso "CLP não acessível, favor verificar a conexão. Os valores aqui mostrados podem estar errados."
Conexão entre KranOS e CLP
A conexão entre KranOS e o CLP é exibida na janela inicial.
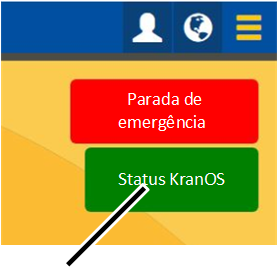
- O campo de texto "Status KranOS" exibe o status da conexão entre KranOS e o CLP:
- Campo de texto com fundo verde: a conexão está estabelecida.
- Campo de texto com fundo vermelho: a conexão está interrompida. KranOS pode ser utilizado, porém, os valores exibidos podem estar incorretos.
Restaurar a conexão.
- Fechar o browser no computador.
- Abrir o browser novamente.
- Acessar KranOS. Ver "Acessar KranOS".
Apagar a memória temporária do browser no computador (cachê):
Na memória temporária (cachê), o browser salva dados de páginas da internet já visitadas. Normalmente, isso acelera o acesso a páginas da internet. No entanto, no caso do KranOS, isso pode resultar em problemas na exibição. Então a memória temporária deve ser deletada.
- No browser "Google Chrome": pressionar CTRL + Alt + Delete.
- A memória temporária será deletada e a conexão, novamente estabelecida no próximo acesso ao KranOS.
Operar o KranOS
Para essa etapa de trabalho, é necessário um acesso ao KranOS por meio de um laptop ou tablet. O usuário "SERVICE" (nível de acesso do usuário [2]) ou "CUSTOMER" (nível de acesso do usuário [1]) precisa estar logado.
- Com o usuário "CUSTOMER" (nível de acesso do usuário [1]) ou "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
Exibições no KranOS
Após o acesso:
Superfície de comando "Voltar"Menu "Usuário"
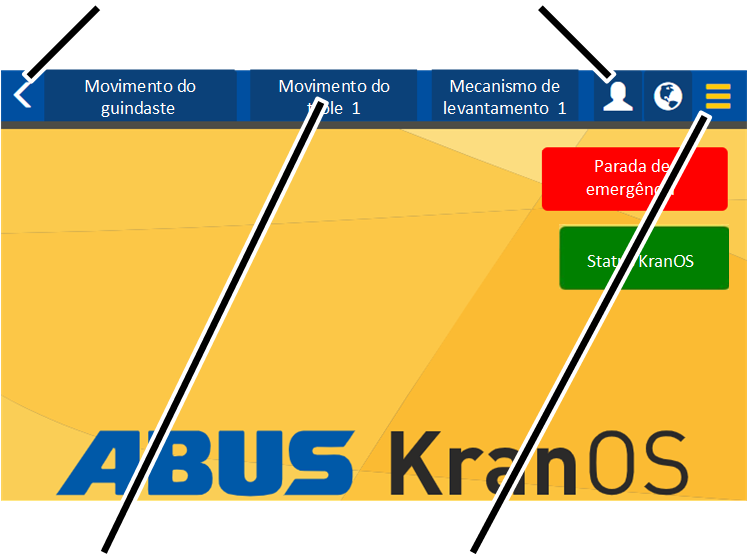
- Menu principal:
Aqui pode ser selecionada a janela correspondente a cada eixo do guindaste (movimento do guindaste, movimento do trole, mecanismo de levantamento). São exibidos somente eixos do guindaste que realmente estão disponíveis no guindaste.
- Menu "Configurações" (três barras horizontais):
Três barras amarelas: aqui aparece um menu com itens do menu correspondentes à janela atual.
Três barras pretas: não existem itens disponíveis para a janela atual.
- Superfície de comando "Voltar" (seta amarela):
Aqui pode ser retornado para a janela exibida anteriormente.
- Menu "Usuário" (figura branca):
Aqui é exibido um menu com itens do menu que se referem ao usuário que fez o acesso:
Alterar a senha: ver "Alterar a senha para o KranOS".
Cancelar: ver "Cancelar o acesso ao KranOS".
Em uma das janelas:
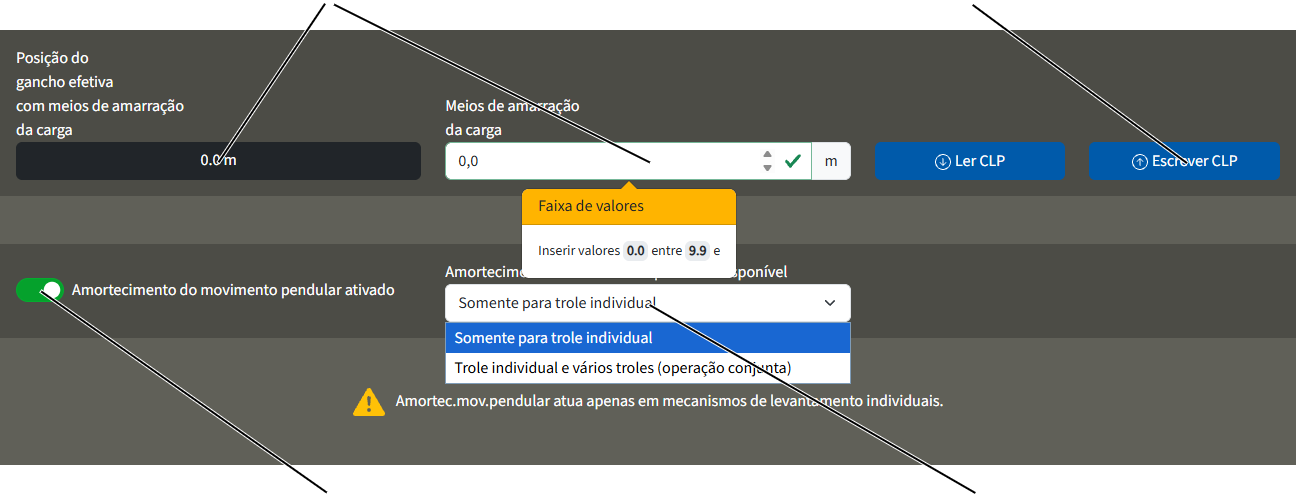
Campo de texto e campo de digitaçãoSuperfície de
comando
(em fundo azul)
comandoCampo
de seleção
- Campo de seleção (com fundo branco): aqui pode ser selecionado um valor definido a partir de uma lista. Ver "Selecionar valor".
- Campo de digitação (com fundo branco): aqui podem ser inseridos valores numéricos. Ver "Inserir valor".
- Campo de texto (com fundo escuro): aqui são exibidos valores numéricos. Eles não podem ser alterados.
- Superfície de comando (com fundo azul): as superfícies de comando podem ser clicadas. Elas conduzem para outra janela ou executam uma ação.
Menu principal (eixos do guindaste)
de
comando
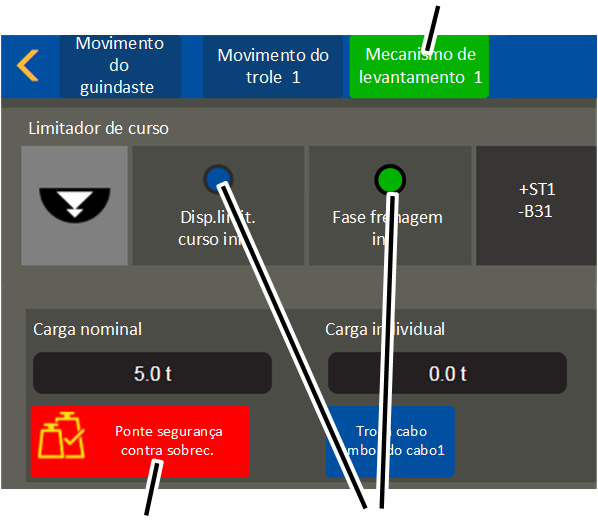
- Menu principal (eixos do guindaste) (com fundo azul ou verde):
- Sinais de comando (azul ou verde):
O borne ou aparelho é exibido com fundo verde: a tensão está ligada ou a limitação de movimentação não foi atingida.
O borne ou aparelho é exibido com fundo azul: a tensão não está ligada ou a limitação de movimentação foi atingida.
- Superfície de comando (em fundo vermelho): as superfícies de comando com funções relevantes para a segurança (por exemplo, ponte segurança contra sobrecarga), apresentam fundo vermelho, tão logo estiverem ligadas (ativas).
Buscar o menu e itens do menu e finalizar
Buscar menu e itens do menu:
Item do menu para eixo do guindaste Movimento do guindaste"
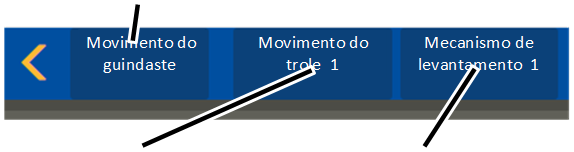
- No menu principal, clicar sobre o item do menu para o eixo do guindaste desejado.
Serão exibidos somente itens do menu para eixos do guindaste que realmente estão disponíveis no guindaste (por exemplo, trole 2).
Item do menu selecionado (eixo do guindaste)Menu "Configurações"
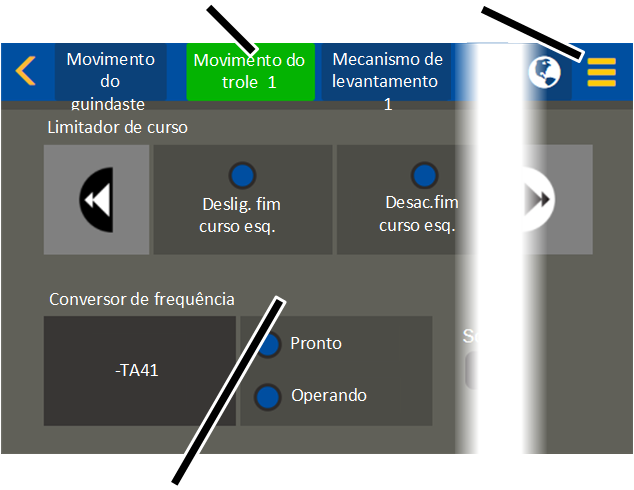
- O item do menu selecionado (eixo do guindaste) é exibido com fundo verde.
- Na área de exibição são exibidos os respectivos conteúdos.
- Quando houver outros itens do menu para o item do menu selecionado (eixo do guindaste): o menu "Configurações" está em amarelo.
Ir para outro menu:
Outros itens do meu (eixos do guindaste)
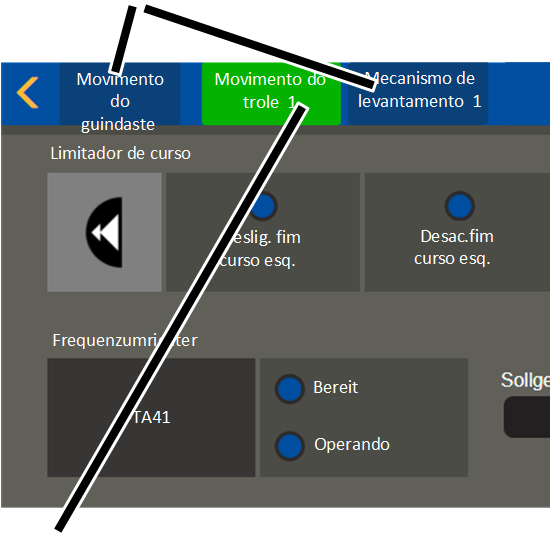
- Clicar sobre um dos outros itens do menu (eixos do guindaste) no menu principal.
- O novo item do menu selecionado (eixo do guindaste) é exibido com fundo verde.
- Na área de exibição são exibidos os respectivos conteúdos.
Menu principal como campo de seleção
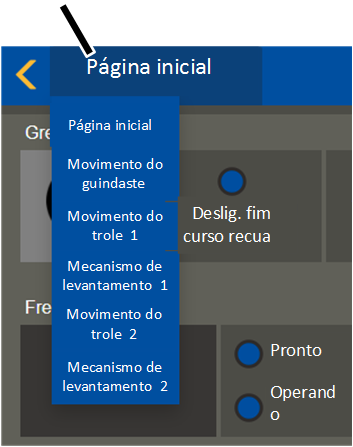
- Em telas menores (por exemplo, num tablet pequeno), o menu principal para os eixos do guindaste é exibido como campo de seleção.
- Clicar sobre a superfície de comando "Página inicial".
Se estiver acessado outro eixo do guindaste no lugar da página inicial, este será exibido na superfície de comando.
- Será exibido o menu principal com os eixos do guindaste.
- Clicar sobre o item do menu para o eixo do guindaste desejado.
Acessar configurações:
Menu "Configurações"
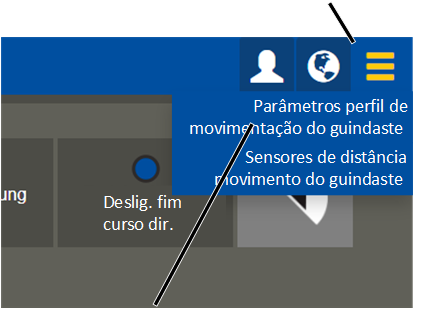
- Clicar sobre o menu "Configurações".
- É exibido um menu com itens do menu correspondentes à janela atual.
Retornar ao menu anterior:
- Clicar na superfície de comando "Voltar".
- KranOS retorna para o item do menu anteriormente exibido.
Retornar à janela inicial:
- Dependendo da janela exibida: clicar uma ou várias vezes sobre a superfície de comando "Voltar".
- A janela inicial é exibida.
Inserir valor
Em algumas funções podem ser inseridos valores numéricos.
Na janela é exibido um campo de digitação com fundo branco.
Campo de digitação com moldura amarela e gancho verdeCampo de digitação com moldura amarela e interjeição vermelha
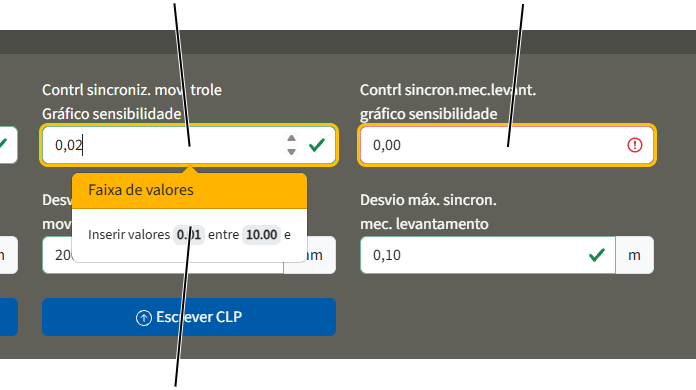
- Clicar sobre o campo de digitação.
- Serão exibidas superfícies de comando de setas para alterar os valores.
- Abaixo do campo de digitação, se disponível, será informada a faixa de valores como valor mínimo e máximo permitido.
- Pelo teclado, digitar o valor desejado ou, pelas superfícies de comando de setas, aumentar ou diminuir o valor.
- Ao lado do campo de digitação será exibido um gancho verde quando o novo valor se situar dentro da faixa de valores permitida.
- Ao lado do campo de digitação será exibido um gancho vermelho quando o novo valor se situar fora da faixa de valores permitida. Adicionalmente o campo de digitação será exibido com fundo vermelho.
- Uma moldura amarela será exibida em torno do campo de digitação quando o valor tiver sido alterado.
O valor ainda não está salvo no ABUControl. Ver "Salvar valores no ABUControl".
Selecionar valor
Em algumas funções podem ser selecionados valores (por exemplo, diferentes configurações) de um campo de seleção.
Campo de seleção
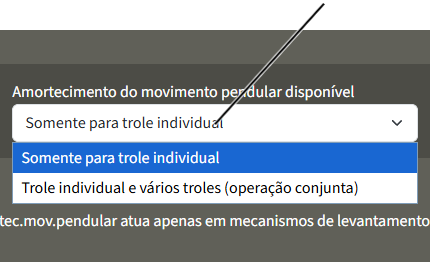
- Na área de exibição é exibido um campo de seleção com uma seta pequena.
- No campo de seleção é exibido o valor atualmente selecionado.
- Clicar sobre o campo de seleção.
- Abaixo do campo de seleção são exibidos os valores possíveis.
- Clicar sobre o valor desejado.
- O campo de seleção é fechado e o novo valor será aceito.
- Uma moldura amarela será exibida em torno do campo de digitação quando o valor tiver sido alterado.
O valor ainda não está salvo no ABUControl. Ver "Salvar valores no ABUControl".
Salvar valores no ABUControl
Depois que um ou vários valores foram inseridos ou selecionados em uma janela, os valores devem ser transmitidos para o ABUControl.
Sempre que uma janela é acessada, os valores atualmente configurados no ABUControl são lidos e exibidos. Se forem inseridos ou selecionados valores, porém não forem salvos, então, no próximo acesso à janela, serão exibidos novamente os valores originais ainda salvos no ABUControl.
Depois que novos valores forem inseridos ou selecionados:
Campo de digitação com moldura amarela
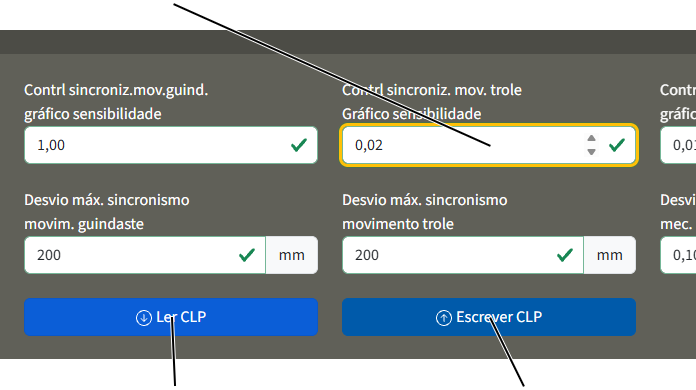
- Será exibida uma moldura amarela em torno do campo de digitação ou do campo de seleção se o valor tiver sido alterado.
Alterar outros valores:
- Pressionar o botão TAB para ir para o próximo campo de digitação ou campo de seleção.
Lá os outros valores podem ser alterados conforme acima descrito.
- Os novos valores ainda não foram salvos.
Salvar valores individuais ou todos os valores:
- Pressionar o botão ENTER.
ou
Clicar na superfície de comando "Escrever CLP".
- Será exibido o aviso "Processar...".
- Será exibido um gancho verde no centro da tela.
- Os novos valores serão salvos no ABUControl.
Em algumas janelas, estão disponíveis várias superfícies de comando "Ler CLP" e "Escrever CLP". Nesse caso, as superfícies de comando valem somente para a área agrupada por cores (diferentes graus de cinza).
Se os valores não tiverem que ser salvos:
- Clicar na superfície de comando "Ler CLP".
- Os valores originais ainda salvos no ABUControl serão exibidos novamente.
Se um ou vários valores forem inválidos ao salvar:
- Ao lado do campo de digitação será exibido um gancho vermelho quando o novo valor se situar fora da faixa de valores permitida. Adicionalmente o campo de digitação será exibido com fundo vermelho.
- É exibido um aviso de erro.
O aspecto visual do aviso depende do browser utilizado.
- Enquanto um valor for inválido ao salvar, todos os demais valores da página atual não serão salvos.
Ao salvar, uma cruz vermelha é mostrada no centro da tela.
- Ocorreu um erro ao salvar os valores.
- Carregar novamente a página atual.
- Digitar os valores desejados novamente.
- Clicar na superfície de comando "Escrever CLP".
- Se o problema persistir, estabelecer a conexão com o KranOS e o CLP novamente. Ver "Conexão entre KranOS e CLP".
Cancelar o acesso ao KranOS
Se durante 30 minutos o KranOS não for operado, o acesso do usuário será cancelado automaticamente.
Para cancelar o acesso manualmente:
Menu "Usuário"Item do menu "Cancelar"
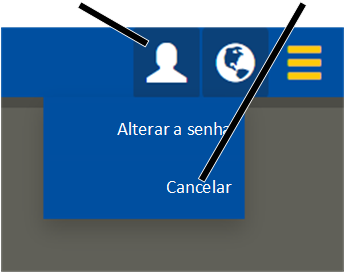
- Clicar no menu "Usuário".
- O menu será exibido.
- Clicar sobre o item do menu "Cancelar".
- O acesso do usuário será cancelado.
- A janela "Dados operacionais" é exibida.
Alterar a senha para o KranOS
Se necessário, a senha padrão "SERVICE" para o usuário "SERVICE" (nível de acesso do usuário [2]) pode ser alterada e, além disso, ela precisa ser alterada após o primeiro acesso. A senha padrão "CUSTOMER" para o usuário "CUSTOMER" (nível de acesso do usuário [1]) pode ser alterada, se necessário.
A nova senha deve ser guardada em segurança pela empresa operadora (por exemplo, no caderno de controle de serviços na caixa de comando do guindaste ou na caixa de comando do trole e só pode ser repassada ao respectivo círculo de pessoas.
Vista geral: navegação no KranOS |
|---|
Usuário "CUSTOMER" ou "SERVICE" 🡪 "Usuário" 🡪 "Alterar a senha" |
- Com o usuário "CUSTOMER" (nível de acesso do usuário [1]) ou "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- Clicar no menu "Usuário".
- O menu será exibido.
- Clicar sobre o item do menu "Alterar a senha".
Campo de digitação "Nova senha"Campo de digitação "Senha anterior"
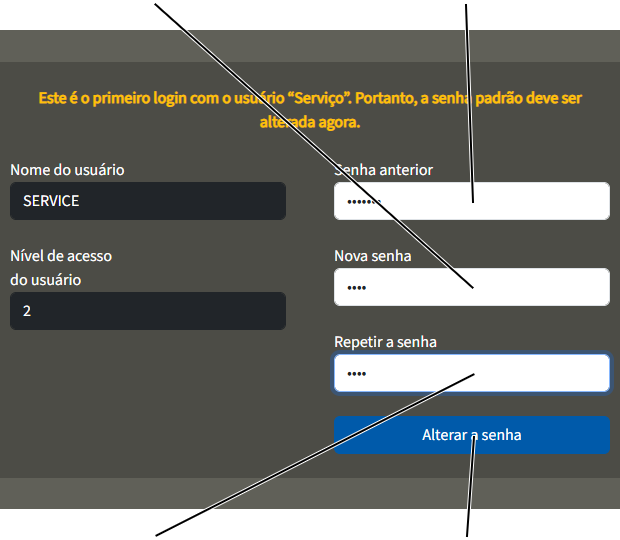
- A janela "Alterar a senha" é exibida.
- No campo de digitação "Senha anterior", inserir a senha atual.
- No campo de digitação "Nova senha", inserir a nova senha.
- No campo de digitação "Repetir a senha", inserir a nova senha novamente para confirmação.
- Clicar na superfície de comando "Alterar a senha".
- A senha será alterada.
Nota:
Salvar a senha alterada em local apropriado. (por exemplo, no livro de controle no guindaste, na caixa de comando do guindaste ou na caixa de comando do trole). A senha padrão "SERVICE" não será mais válida se a senha tiver sido alterada. Se a senha alterada foi esquecida, ela pode ser recuperada pelo Serviço ABUS. Ver "Assistência Técnica ABUS".
Nota:
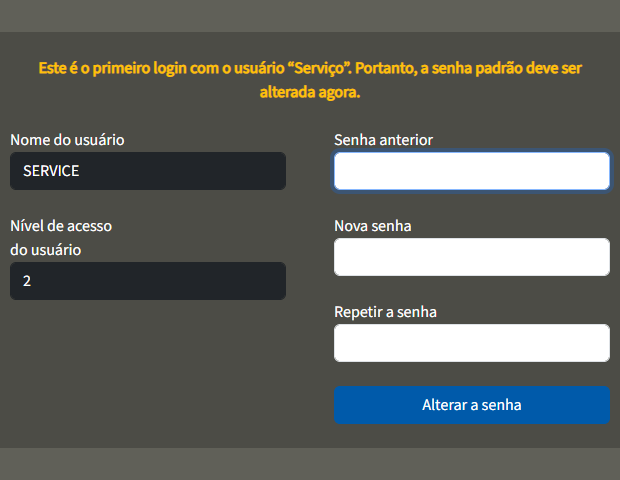
No primeiro login com o usuário "SERVICE", a janela "Alterar a senha" aparece automaticamente, com um texto adicional informando que a senha deve ser alterada.
Não será mais possível outro acesso ao KranOS, até que a senha tenha sido alterada.
Configurar idioma
Por padrão, KranOS e os avisos no mostrador de matriz de LED são exibidos em alemão. Ao fazer o login no KranOS, o idioma pode ser mudado.
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "CUSTOMER" (nível de acesso do usuário [1]) ou "SERVICE" (nível de acesso do usuário [2]) pode estar logado. Mas o acesso também pode ser feito sem login (nível de acesso do usuário [0]).
Configurar o idioma
- Clicar sobre a superfície de comando "Sprache" ("Idioma") (globo).
- É exibida uma lista com os idiomas disponíveis.
- Selecionar o idioma desejado.
- KranOS e os avisos no mostrador de matriz de LED serão mudados para o idioma selecionado.
Vista geral do menu
Item do menu |
Item do menu |
Item do menu |
Funções |
Nível de acesso do usuário |
Ver |
|
|---|---|---|---|---|---|---|
Após o acesso: |
"Dados operacionais" |
Ler os dados operacionais |
Sem |
"Ler os dados operacionais e o acumulador coletivo de cargas". |
||
Ler acumulador coletivo de cargas |
Sem |
|||||
Ler o endereço de IP do guindaste |
Sem |
|||||
"Acessar" |
Acessar o KranOS com um usuário |
Sem |
||||
Janela inicial |
"Dados operacionais" |
Ler os dados operacionais |
Customer [1] Service [2] |
"Ler os dados operacionais e o acumulador coletivo de cargas". |
||
Ler acumulador coletivo de cargas |
Customer [1] Service [2] |
|||||
"Diagnóstico CLP" |
Exibir informações sobre a versão |
Customer [1] Service [2] |
||||
Exibir arquivo de log |
Customer [1] Service [2] |
|||||
Reinicializar o guindaste |
Service [2] |
|||||
"Diagnóstico do barramento" |
Exibir o diagnóstico da rede do barramento |
Customer [1] Service [2] |
||||
"Diagnóstico CLP adicional" |
Exibir erros e posições do interruptor do CLP adicional |
Customer [1] Service [2] |
||||
Configurar o número dos modos operacionais |
Service [2] |
|||||
"Diagnóstico sequência de passos CLP" |
Exibir evolução da sequência de passos CLP |
Customer [1] Service [2] |
||||
"Regular tempo CLP" |
Configurar a data e hora do CLP |
Service [2] |
||||
"Cartão SD do CLP" |
Proteção dos dados, restauração |
Service [2] |
||||
"Perfil de movimentação" |
Selecionar perfil de movimentação |
Service [2] |
||||
Configurar operação individual |
Customer [1] Service [2] |
"Configurar operação individual para o aparelho transmissor ABURemote". |
||||
Item do menu |
Item do menu |
Item do menu |
Funções |
Nível de acesso do usuário |
Ver |
|---|---|---|---|---|---|
Configurar o controle da sincronização |
Service [2] |
||||
Configurar os parâmetros para condução do gancho e centragem do gancho |
Service [2] |
Configurar os assistentes do gancho (condução do gancho e centragem do gancho) |
|||
Posicionamento medidor de inclinação |
Service [2] |
||||
Redefinir o conversor de frequência para a configuração de fábrica e medir novamente o motor de elevação. |
Service [2] |
"Redefinir o conversor de frequência e medir novamente o motor de elevação". |
|||
Parametrizar novamente o conversor de frequência |
Service [2] |
||||
Transpor em ponte o limitador de curso de deslocação e o dispositivo limitador de curso |
Service [2] |
"Fazer ponte temporária no limitador de curso de deslocação e no dispositivo limitador de curso". |
|||
Inverter o sentido de movimentação do trole e do guindaste |
Service [2] |
||||
Controle do perfil do pavilhão (por meio do perfil de movimentação do guindaste) |
Definir, treinar, copiar, processar e excluir um obstáculo |
Service [2] |
Criar os pontos para o controle do perfil do pavilhão e seg. |
||
Selecionar obstáculo e solicitar sua exibição |
Customer [1] Service [2] |
||||
"Pontos de comutação dependentes da carga" |
Configurar os pontos de comutação dependentes da carga |
Service [2] |
|||
Configurar a segurança contra cabo não tensionado |
Service [2] |
||||
Controle de posição |
Processar posições do controle de posição linear. |
Service [2] |
|||
Definir configurações prévias da tolerância para o controle de posição |
Service [2] |
||||
Calcular o comprimento da via de rolamento da ponte rolante |
Service [2] |
Item do menu |
Item do menu |
Item do menu |
Funções |
Nível de acesso do usuário |
Ver |
|---|---|---|---|---|---|
Eixo do guindaste "movimento do guindaste" |
Exibir posições atuais dos limitadores de curso |
Customer [1] Service [2] |
|||
Exibir o status do conversor de frequência |
Customer [1] Service [2] |
||||
Exibir as posições do interruptor do perfil do pavilhão |
Customer [1] Service [2] |
||||
Exibir o status da anticolisão e da anticolisão do guindaste dependente da carga |
Customer [1] Service [2] |
||||
"Parâmetros perfil de movimentação do guindaste" |
Configurar velocidades |
Service [2] |
|||
Configurar o tempo de frenagem e o tempo de aceleração |
Service [2] |
||||
Configurar a velocidade do texto do mostrador da carga suspendida |
Service [2]] |
||||
Configurar a carga parcial |
Service [2] |
||||
Configurar a direção de giro dos interruptores de alavanca em cruz para o fim de curso para o perfil do pavilhão |
Service [2] | ||||
"Sensores de distância movimento do guindaste" |
Ativar o modo teach-in desligamento de fim de curso |
Service [2] |
"Montar, configurar e realizar o teach-in do sensor de distância". |
||
Ativar o modo teach-in desaceleração de fim de curso |
Service [2] |
||||
Configurar o comprimento da viga principal e do caminho de rolamento |
Service [2] |
||||
Eixo do guindaste "Movimento do trole" |
Exibir posições atuais dos limitadores de curso |
Customer [1] Service [2] |
|||
Exibir o status do conversor de frequência |
Customer [1] Service [2] |
||||
Exibir o status da anticolisão e da anticolisão do guindaste dependente da carga |
Customer [1] Service [2] |
||||
Movimento do guindaste CLP |
Exibir erros e posições do interruptor do CLP |
Customer [1] Service [2] |
|||
Modo de teste Parada segura (STO) |
Service [2] |
||||
Exibir as posições do interruptor do perfil do pavilhão |
Customer [1] Service [2] |
Item do menu |
Item do menu |
Item do menu |
Funções |
Nível de acesso do usuário |
Ver |
|---|---|---|---|---|---|
"Parâmetros perfil de movimentação do trole" |
Configurar velocidades |
Service [2] |
|||
Configurar o tempo de frenagem e o tempo de aceleração |
Service [2] |
||||
Configurar a velocidade do texto do mostrador da carga suspendida |
Service [2] |
||||
Configurar a direção de giro dos interruptores de alavanca em cruz para o fim de curso para o perfil do pavilhão |
Service [2] |
||||
"Sensores de distância movimento do trole" |
Ativar o modo teach-in desligamento de fim de curso |
Service [2] |
"Montar, configurar e realizar o teach-in do sensor de distância". |
||
Ativar o modo teach-in desaceleração de fim de curso |
Service [2] |
||||
Eixo do guindaste "Mecanismo de levantamento" |
Exibir posições atuais dos limitadores de curso |
Customer [1] Service [2] |
|||
Exibir o status do conversor de frequência |
Customer [1] Service [2] |
||||
Mostrador da carga suspendida |
Customer [1] Service [2]] |
||||
Ativar a ponte de sobrecarga |
Service [2] |
||||
Ativar a substituição do cabo de aço |
Service [2]] |
||||
"Encoder absoluto" |
Configurar endereço do dispositivo |
Service [2] |
|||
Referenciar encoder absoluto |
Service [2] |
||||
Resetar o erro |
Service [2] |
||||
"Parâmetros perfil de elevação" |
Configurar velocidades |
Service [2] |
"Configurar os parâmetros ampliados para o perfil de elevação". |
||
Configurar o tempo de frenagem e o tempo de aceleração |
Service [2] |
||||
Configurar sistema de medição da carga suspensa |
Service [2] |
||||
Exibir comprimento do cabo de aço |
Service [2] |
||||
Configurar a medição do motor de elevação |
Service [2] |
Item do menu |
Item do menu |
Item do menu |
Funções |
Nível de acesso do usuário |
Ver |
|---|---|---|---|---|---|
Configurar a velocidade de translação máxima do guindaste e do movimento do trole na condução do gancho e na centragem do gancho |
Service [2] |
"Configurar os assistentes do gancho (condução do gancho e centragem do gancho)" |
|||
Configurar a deflexão máxima do guindaste e do movimento do trole na segurança na tração diagonal |
Service [2] |
||||
"Parâmetros amortecimento do movimento pendular" |
Configurar meios de amarração da carga |
Customer [1] Service [2] |
|||
Exibir comprimento do cabo de aço |
Service [2] |
||||
Ligar e desligar amortecimento do movimento pendular |
Service [2] |
||||
Configurar a disponibilidade do amortecimento do movimento pendular para vários troles |
Service [2] |
"Liberar o amortecimento do movimento pendular para vários troles". |
|||
"Parâmetros do medidor de inclinação" |
Calibrar o medidor de inclinação |
Service [2] |
|||
"Parâmetros maturidade para descarte" |
Ler os parâmetros para o cálculo da maturidade para descarte |
Customer [1] Service [2] |
"Exibir parâmetros para maturidade para descarte e dados sobre o acionamento do cabo". |
||
"Calibração mecanismo de levantamento" |
Calibrar sistema de medição da carga suspensa |
Service [2] |
"Calibrar o sistema de medição da carga suspensa com uma carga erguida". |
||
Executar a calibração básica do sensor de carga |
Service [2] |
||||
Configurar dispositivo limitador de curso |
Service [2] |
||||
Configurar acumulador coletivo de cargas |
Service [2] |
"Registrar o valor inicial do acumulador coletivo de cargas". |
|||
"Desgaste maturidade para descarte" |
Exibir os dados de desgaste dos segmentos do cabo individuais |
Customer [1] Service [2] |
|||
Menu "Usuário" |
"Alterar a senha" |
Alterar a senha |
Customer [1] Service [2] |
||
"Cancelar" |
Cancelar acesso do usuário |
Customer [1] Service [2] |
|||
Menu "Idioma" |
Configurar o idioma |
Sem |
Montar e conectar
Destina-se a qualquer pessoa que trabalha no guindaste antes de ser colocado em funcionamento.
A empresa operadora do guindaste é responsável pela seleção e pela qualificação adequada do pessoal operacional.
Exemplos de pessoas capacitadas:
- Pessoas com amplo conhecimento em formação técnica na área de fabricação de máquinas e parte elétrica de guindastes.
- Pessoas com experiência suficiente na operação, montagem e manutenção de guindastes.
- Pessoas com conhecimento amplo das respectivas normas técnicas, diretrizes e normas de segurança válidas para o respectivo país.
- Pessoas com treinamento periódico realizado pela ABUS.
A ABUS não assume responsabilidade por danos originados de colocações em funcionamento realizadas por pessoas não capacitadas e não qualificadas.
A ABUS recomenda que a operação seja realizada por equipes de montagem ABUS.
Montar a eletrificação blindada com o sistema de medição do valor absoluto
Somente em controle de posição
No controle de posição e controle do perfil do pavilhão por meio da posição do guindaste, é utilizado um sistema de medição do valor absoluto para medir a posição absoluta do guindaste ao longo da via de rolamento. Como sistema de medição do valor absoluto, são utilizados sensores de distância a laser ou o sistema de eletrificação blindada APOS. No sistema de eletrificação blindada APOS, é introduzida uma fita codificada na eletrificação blindada, que é escaneada por um cabeçote de leitura e, através disso, determinada a posição do guindaste.
A montagem do sistema de eletrificação blindada APOS está descrita em uma documentação separada. A seguir, são explicadas observações importantes e complementares, bem como etapas de montagem específicas da ABUS, que diferem das instruções de montagem do fabricante do sistema de eletrificação blindada APOS.
Observações gerais:
- O comprimento de fabricação da fita codificada é de 260 m. A partir dele, são separados segmentos específicos adequados para o sistema de guindaste encomendado. Assim, o valor inicial de contagem da fita codificada pode ser significativamente maior que 0.
- A fita codificada e o perfil de fixação são fornecidos com uma sobremedida de comprimento de aprox. 1 m.
- Após a montagem da fita codificada, não é mais possível substituir apenas um único elemento da guia. Também não é mais possível abrir a eletrificação blindada ao longo do percurso para substituir uma escova coletora ou o carro do cabeçote de leitura.
- A fita codificada é altamente magnética e deve ser protegida antes e durante a montagem (principalmente contra poeira metálica, cavacos, ...).
Orientações para a montagem:
- Ao introduzir a fita codificada na eletrificação blindada, é muito importante observar o sentido de contagem do sistema de eletrificação blindada. O sentido de contagem deve ser crescente na direção do curso do guindaste "para frente"!
A posição da fita codificada é indicada na documentação separada e no plano de instalação do fabricante, no canal abaixo do aterramento (PE). No entanto, isso não se aplica de forma geral. Como o cabeçote de leitura só pode ser montado em uma direção no carro do cabeçote de leitura, pode ser necessário instalar a fita codificada no canal oposto a aterramento.
- No momento de fixar o ponto fixo da eletrificação blindada, a fita codificada pode ser danificada. Ao aparafusar os parafusos de perfuração, cuidar para que esses sejam introduzidos em linha reta no trilho perfilado.
- O cabeçote de leitura é introduzido na extremidade da instalação. Se houver várias pontes rolantes numa mesma via de rolamento, cuidar para que a sequência das escovas coletoras seja mantida.
- As extremidades da eletrificação blindada consistem de segmentos de 150 mm de comprimento, sem trilho de cobre, com uma tampa final AVKL. O segmento é somente segurado através da capa de fechamento, mas não adicionalmente através dos trilhos de cobre. Se necessário, deve ser instalada aqui uma suspensão adicional.
- A barra do arrastador com cabeçote articulado M10 do carro do cabeçote de leitura é fixada no tubo quadrado por meio de uma cantoneira de fixação do guindaste. Um tubo distanciador garante que o cabeçote articulado possa deslocar-se. Por isso, a barra do arrastador deve ser alinhada numa linha em relação à eletrificação blindada e o cabeçote de leitura.
- As alimentações de percurso são ajustadas de fábrica ao sistema de eletrificação blindada. Para isso, a capa de fechamento na área da fita codificada é recortada e equipada com novas peças plásticas. No entanto, se a fita codificada tiver sido instalada no lado oposto ao aterramento, deve ser utilizada uma alimentação de percurso especial. Como alternativa, a alimentação de percurso pode ser modificada no local. Para isso, remover a capa de fechamento e desparafusar os 4 parafusos da parte inferior. Em seguida, girar a parte inferior em 180 graus e reinstalar. Observação: devido a isso, o ponto de alimentação (união roscada) também gira junto.
- O cabeçote de leitura está equipado com uma interface SSI (Interface síncrona-serial). A conexão plugada M12 de 8 pinos é ligada ao acoplador de rede com o controle do guindaste por meio de um cabo adaptador (M12 num conector de placa de circuito).
Conectar o guindaste com o ABUControl
Conectar o guindaste à rede elétrica
- Instalar a alimentação elétrica conforme EN 60204.
- Prever uma conexão sólida conforme DIN EN 50178, pois a corrente de fuga é superior a 3,5 mA.
Escolher disjuntor de proteção para corrente residual
Quando tiver que ser montado um disjuntor de proteção para corrente residual:
- Instalar o disjuntor de proteção para corrente residual do tipo B.
Este está previsto para operação com conversores de frequência e diferencia falhas da corrente elétrica em diferentes faixas de frequência. Com isso, é atingida uma proteção também no caso de operação com conversores de frequência.
Desmontar e montar a carcaça flangeada
Em guindastes com cabeceiras curtas, os cabos elétricos e a carcaça flangeada no comando do guindaste se encontram na frente dos parafusos sextavados de alta resistência. Neste caso, as carcaças flangeadas devem ser soltas para poder aparafusar ou soltar os parafusos sextavados de alta resistência.
Soltar a carcaça flangeada
Carcaça flangeada
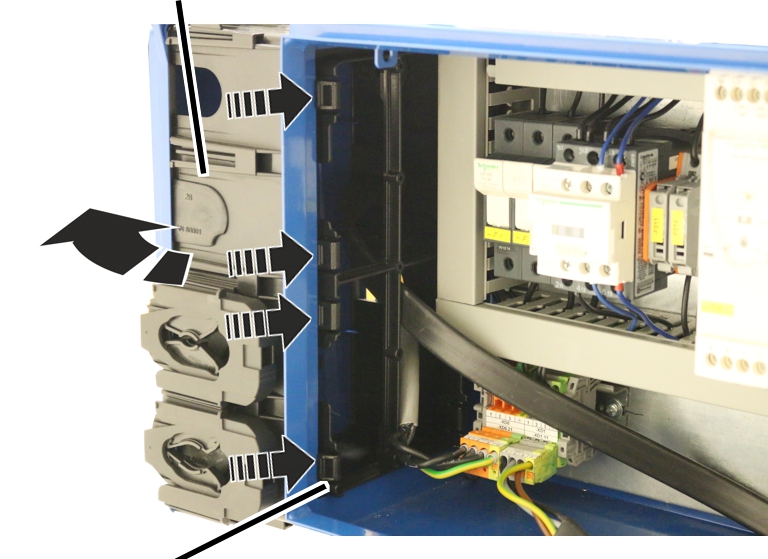
- Abrir a tampa do comando do guindaste.
- Pressionar para dentro as quatro linguetas de encaixe frontais da carcaça flangeada.
- Bascular a carcaça flangeada para trás (na direção da parte traseira da caixa de relés).
- A carcaça flangeada se desprende da caixa de relés.
- Tirar a carcaça flangeada, puxando-a para frente.
- A carcaça flangeada pode ficar suspensa solta com os cabos no comando do guindaste até que os parafusos sextavados de alta resistência sejam apertados.
Fixar a carcaça flangeada
Carcaça flangeada
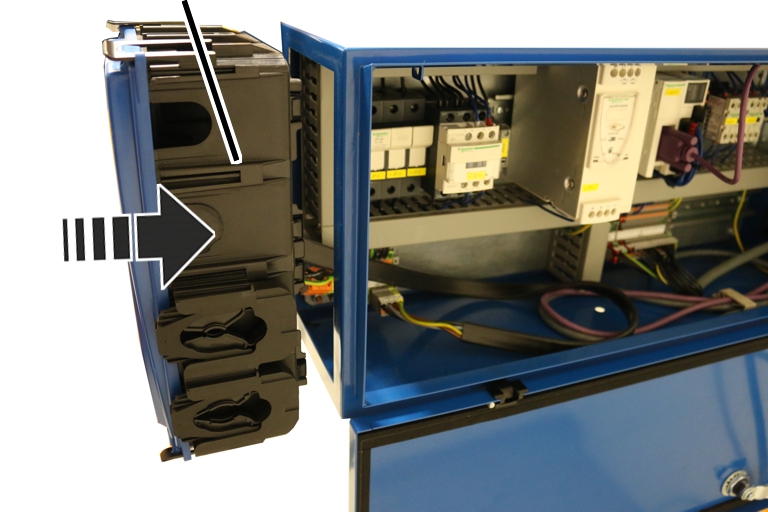
- Encostar a carcaça flangeada em posição reta na caixa de relés.
- Pressionar a carcaça flangeada contra a caixa de relés
- As linguetas de encaixe (8x) encaixam com som de clique audível.
Introduzir os cabos de ligação na carcaça flangeada
Na montagem, os cabos de ligação são instalados nas caixas de relés através das carcaças flangeadas. Todos os cabos de ligação são conectáveis. Os passa-cabos na carcaça flangeada servem para vedação.
Em cabos redondos mais finos, o passa-cabos (borracha) é suficiente. Em cabos redondos mais grossos e em cabos chatos, adicionalmente ao passa-cabos, é utilizado um alívio de tração de cabos composto de três partes para fixar o cabo de ligação.
Abrir a carcaça flangeada
Carcaça flangeada
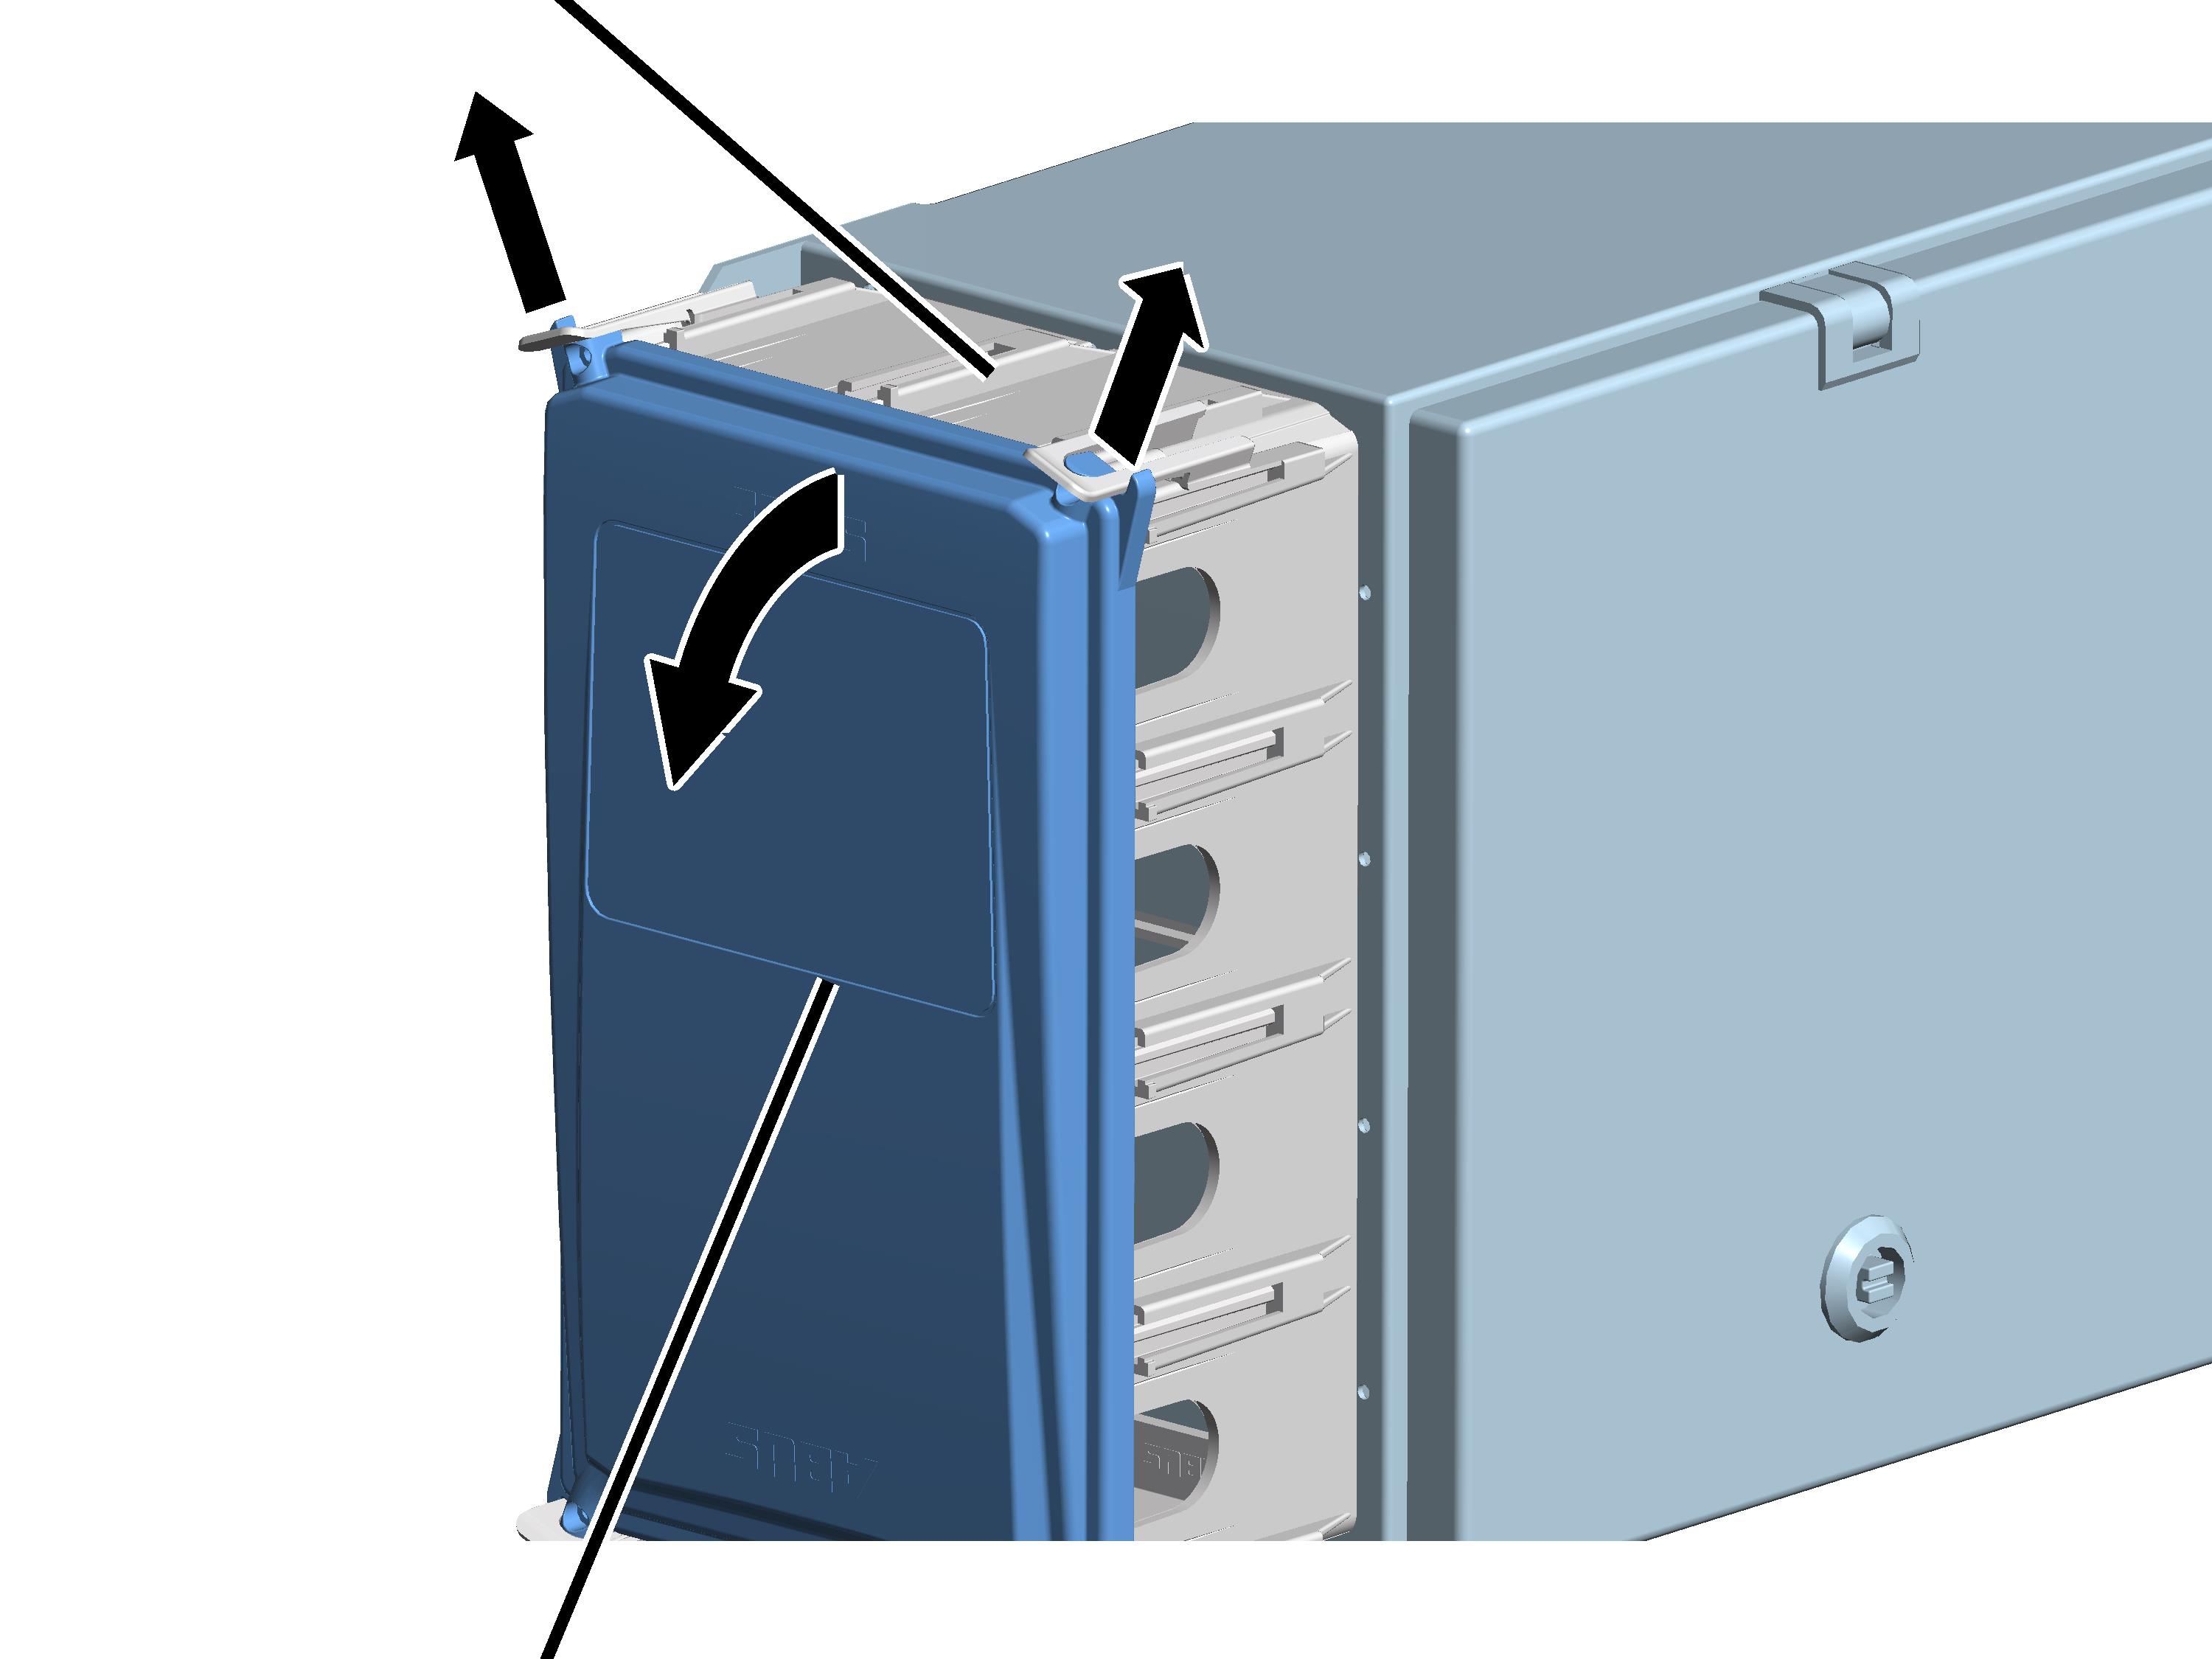
- Empurrar os dois clipes de fechamento superiores levemente para fora.
- Simultaneamente, puxar a tampa para fora da carcaça, na parte superior.
- Virar a tampa para baixo até estar quase na horizontal.
- Ao virar, a tampa se solta automaticamente dos clipes de fechamento inferiores.
Dica:
Se a tampa não puder ser girada para baixo por falta de espaço, em vez disso, os clipes de fechamento superiores e inferiores também podem ser pressionados levemente para fora e então a carcaça pode ser tirada facilmente.
Preparar o cabo de ligação
Cabo de ligação
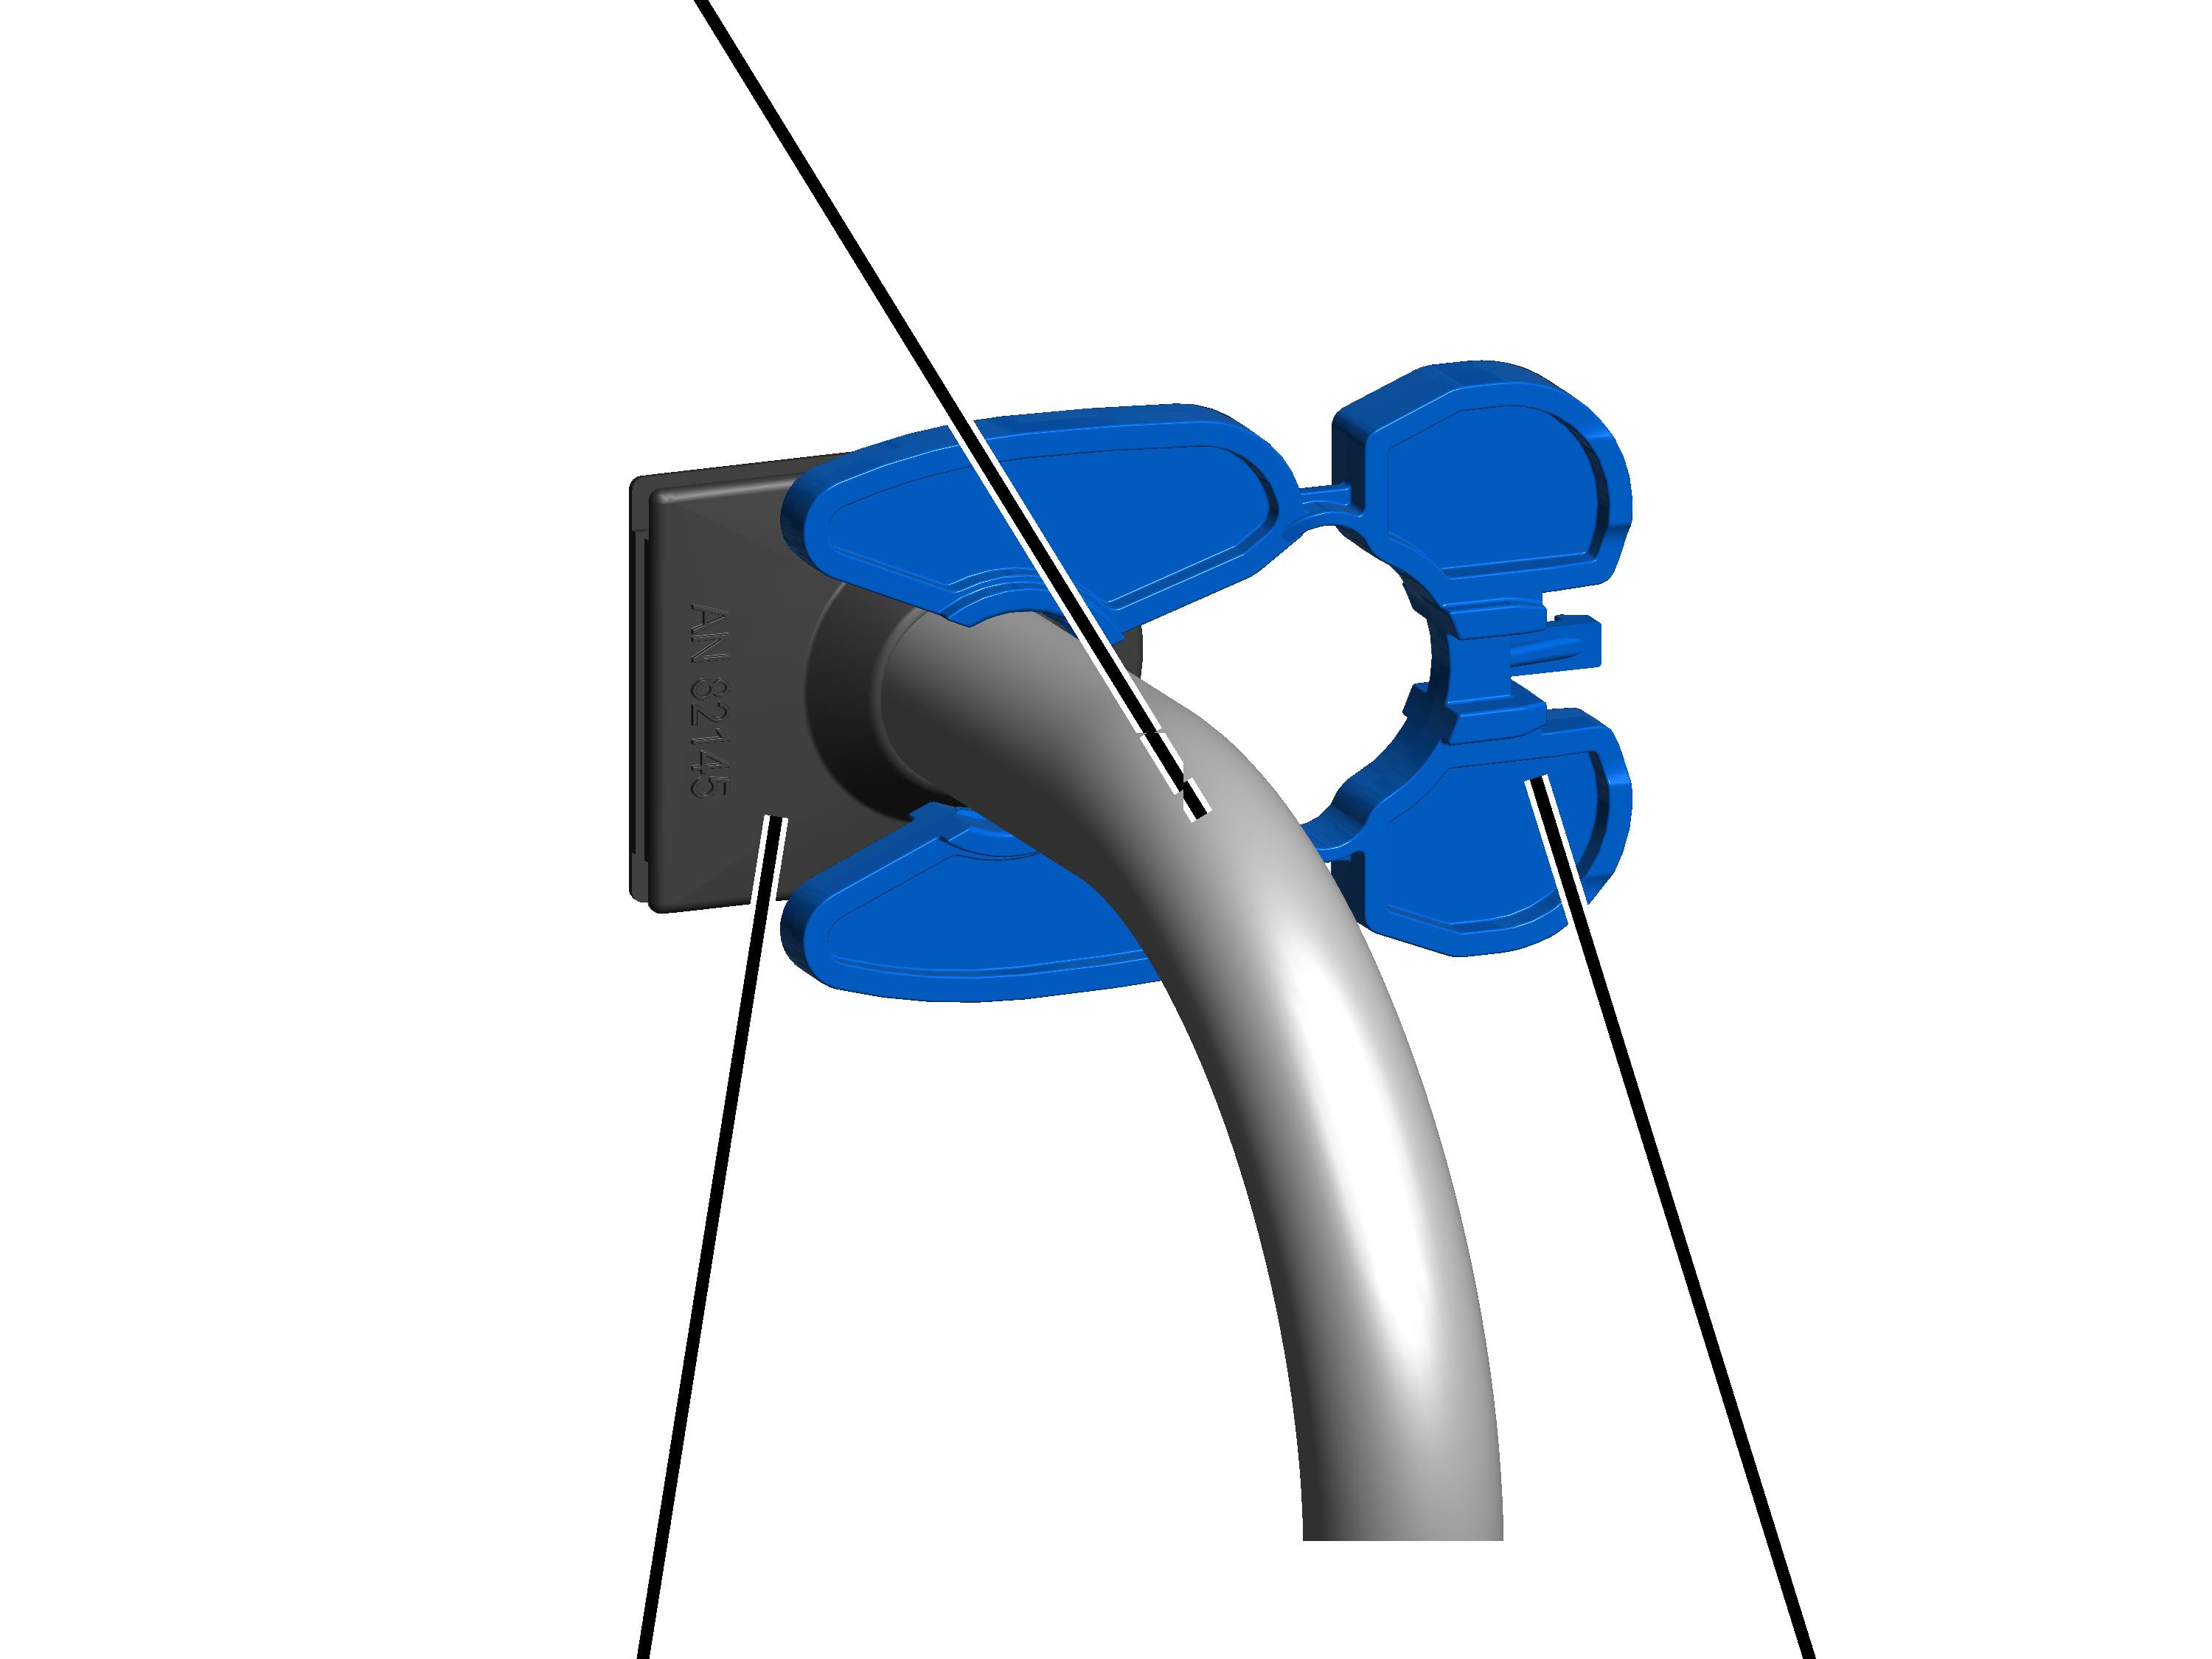
- Introduzir o cabo de ligação através do passa-cabos até que o cabo de ligação na caixa de relés possa ser conduzido até a régua de bornes.
Dependendo do cabo, o passa-cabos tem aberturas diferentes (cabos redondos grossos e finos, cabos chatos) ou tem fenda.
- Por fora, colocar a lingueta de fixação sobre o cabo de ligação.
Introduzir o cabo de ligação
Cabo de ligação com lingueta de fixaçãoUnidade básica do alívio de tração do cabo
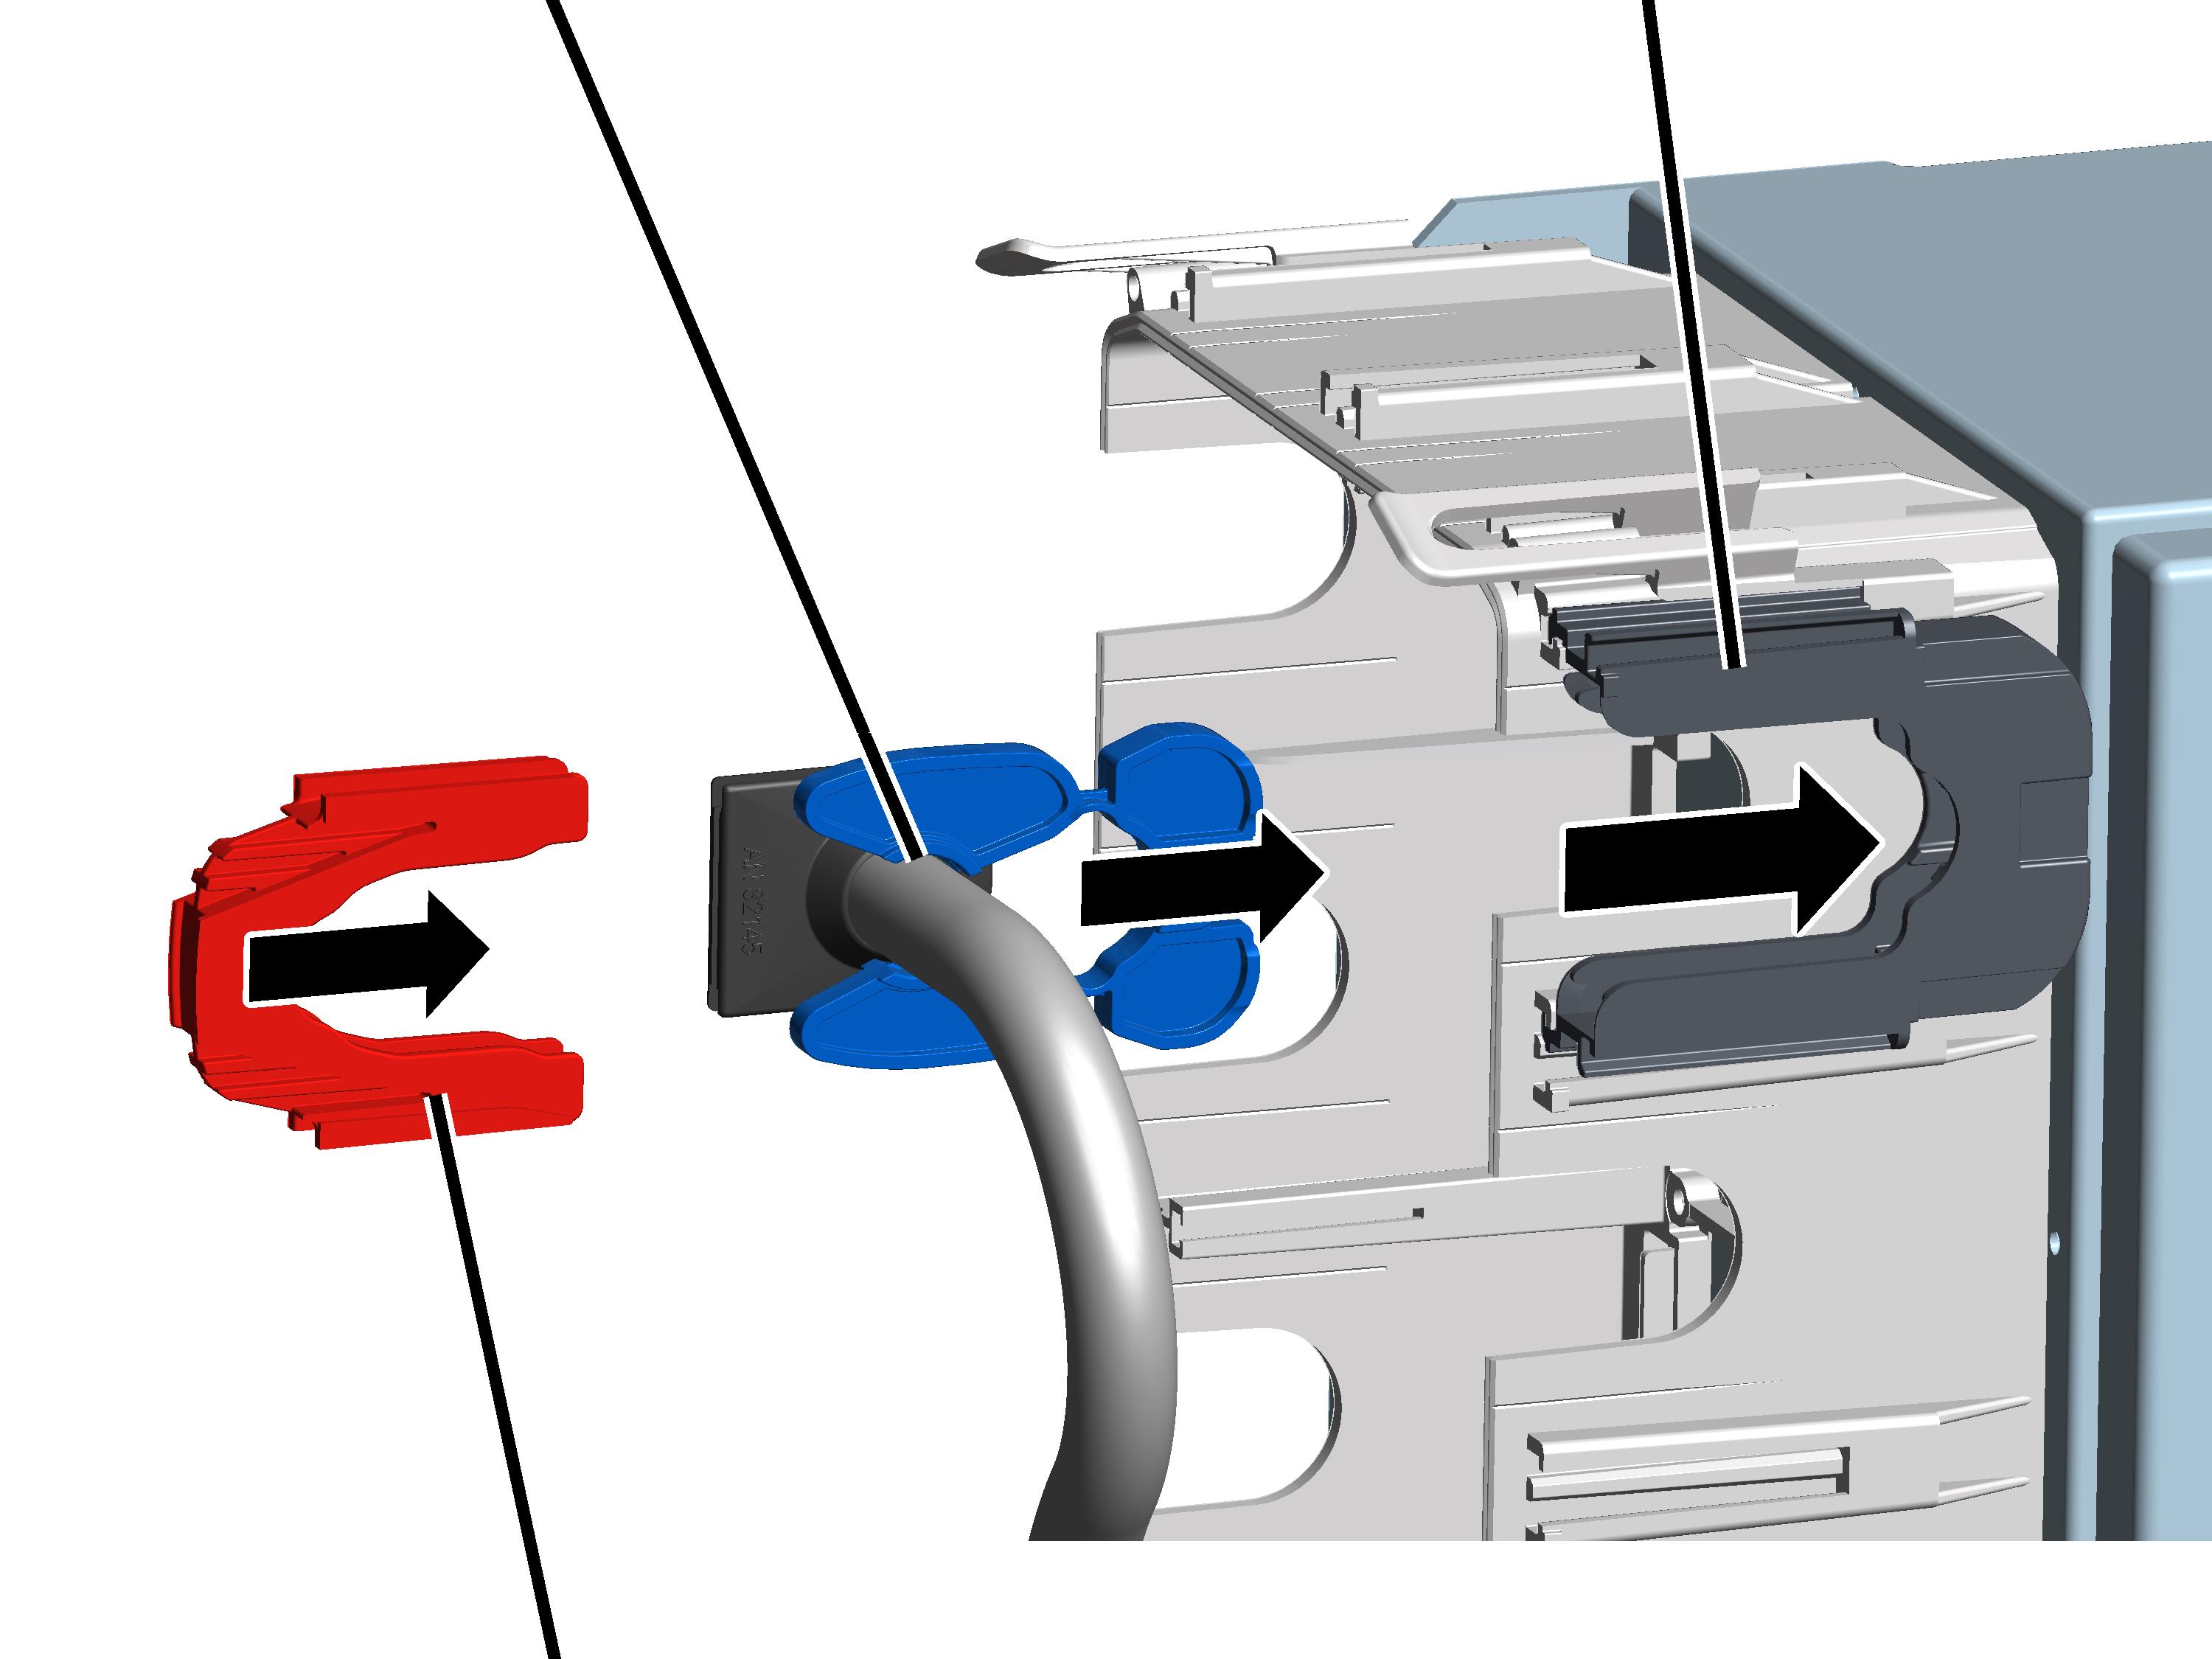
- Introduzir e encaixar a unidade básica do alívio de tração do cabo na carcaça flangeada.
- Introduzir o cabo de ligação com a lingueta de fixação na unidade básica e, simultaneamente, conduzir o passa-cabos (borracha) na abertura da carcaça flangeada.
- Colocar o estribo de fixação do alívio de tração do cabo sobre a unidade básica.
Fixar o passa-cabos
Abertura para abraçadeira de cabos
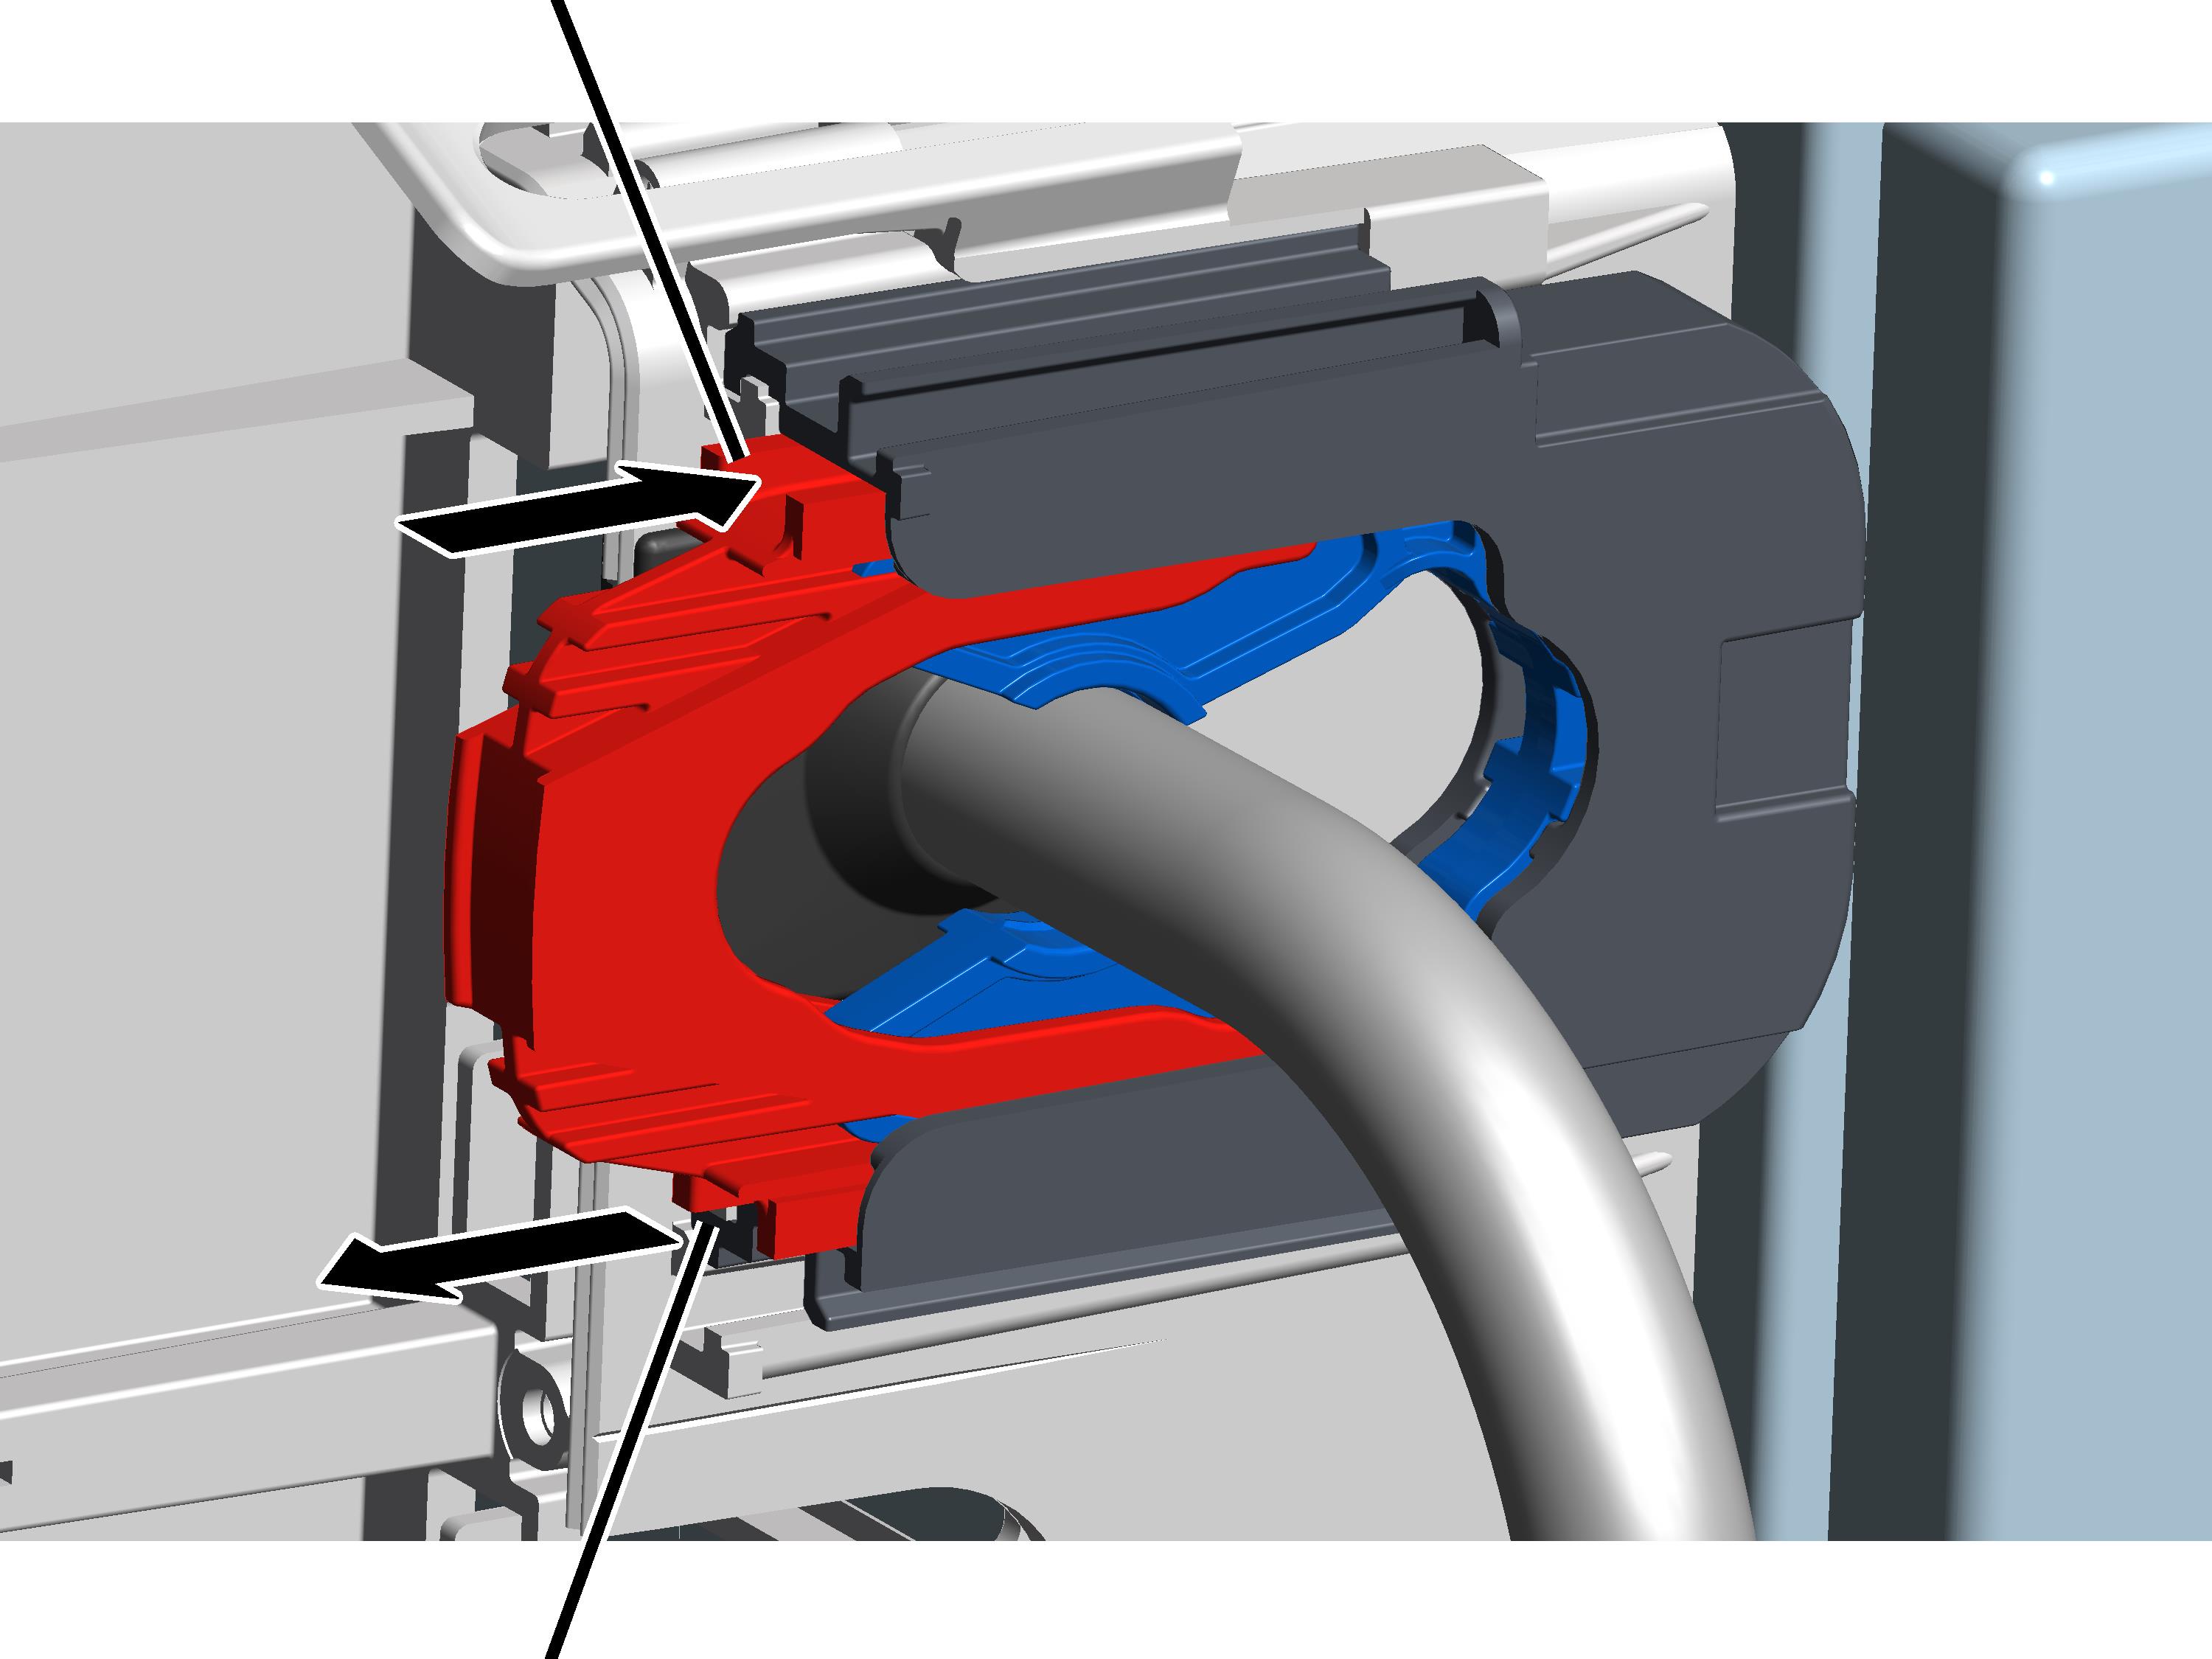
- Introduzir a abraçadeira de cabos (não ilustrada) na abertura, no alívio de tração do cabo.
- A abraçadeira de cabos é conduzida ao longo do alívio de tração do cabo, na unidade básica, e sai pela abertura do outro lado.
- Unir a abraçadeira de cabos e fechar manualmente.
Montar a guia do cabo
Unidade básica do alívio de tração do caboGuia do cabo
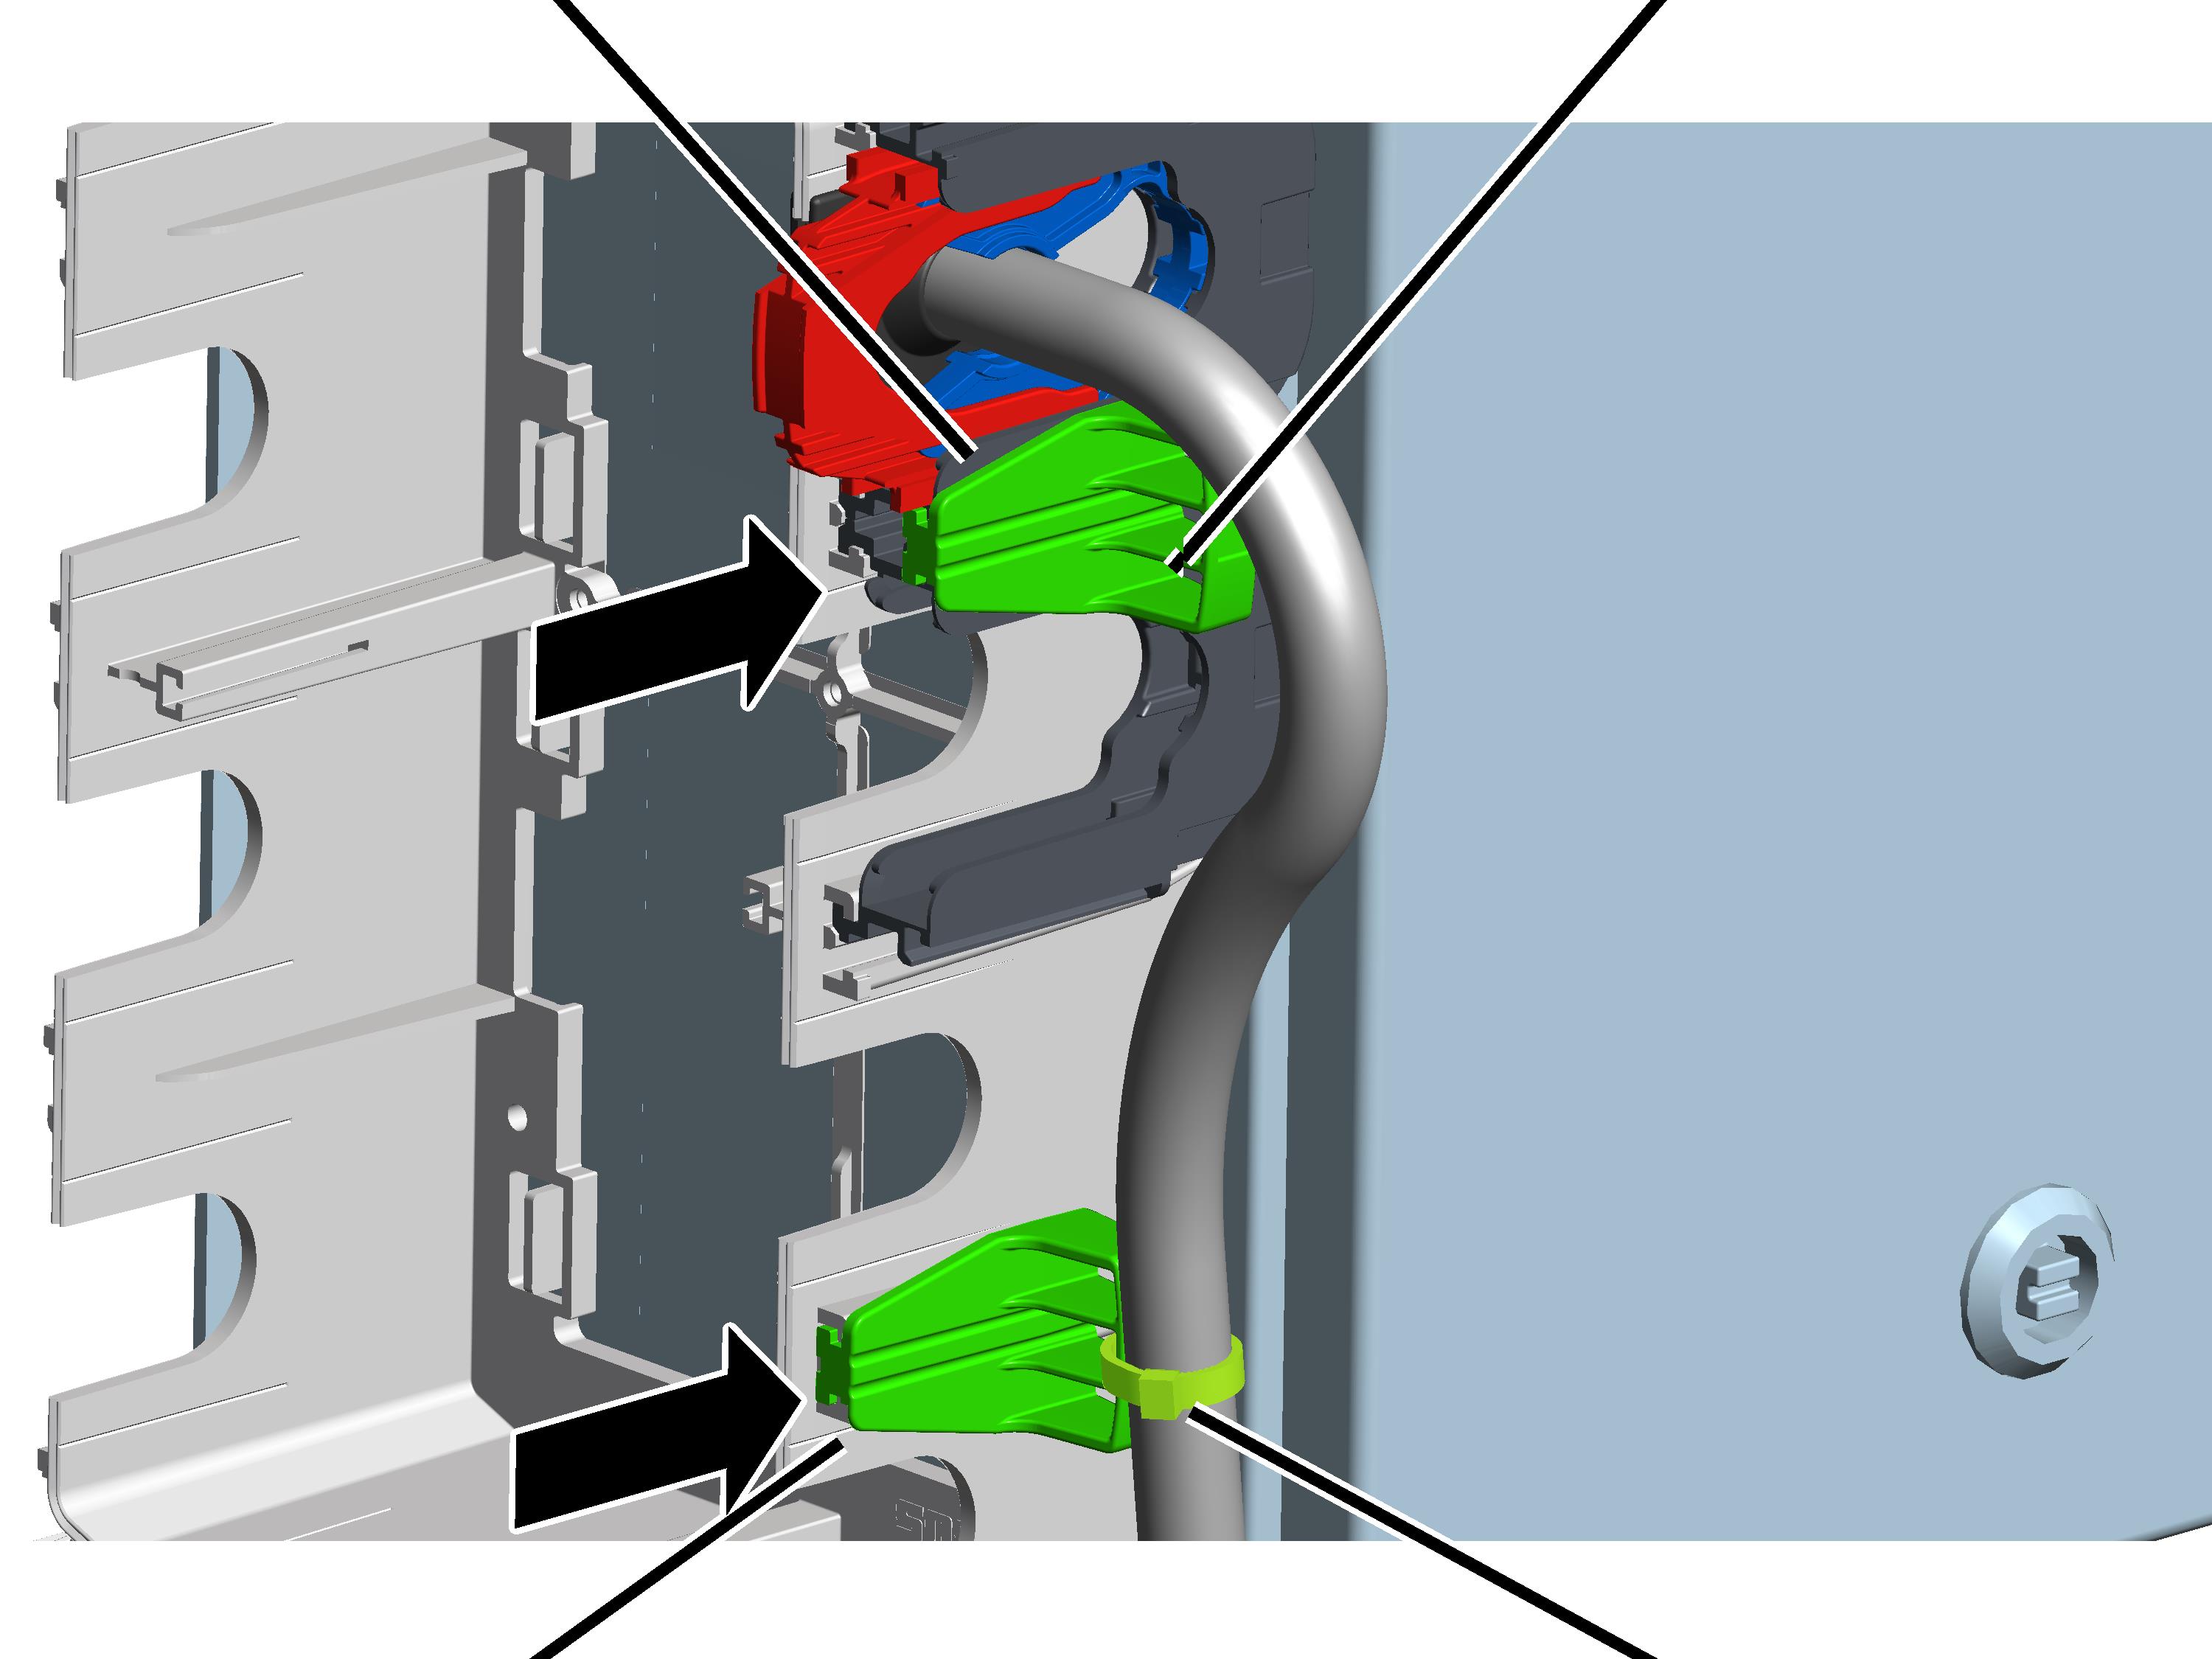
- Introduzir a guia do cabo no trilho na carcaça flangeada (na figura embaixo)
ou
Introduzir a guia do cabo no trilho entre duas unidades básicas do alívio de tração do cabo (figura em cima).
- Fixar o cabo de ligação com braçadeiras na guia do cabo.
Fechar a carcaça flangeada
Clips de fechamento
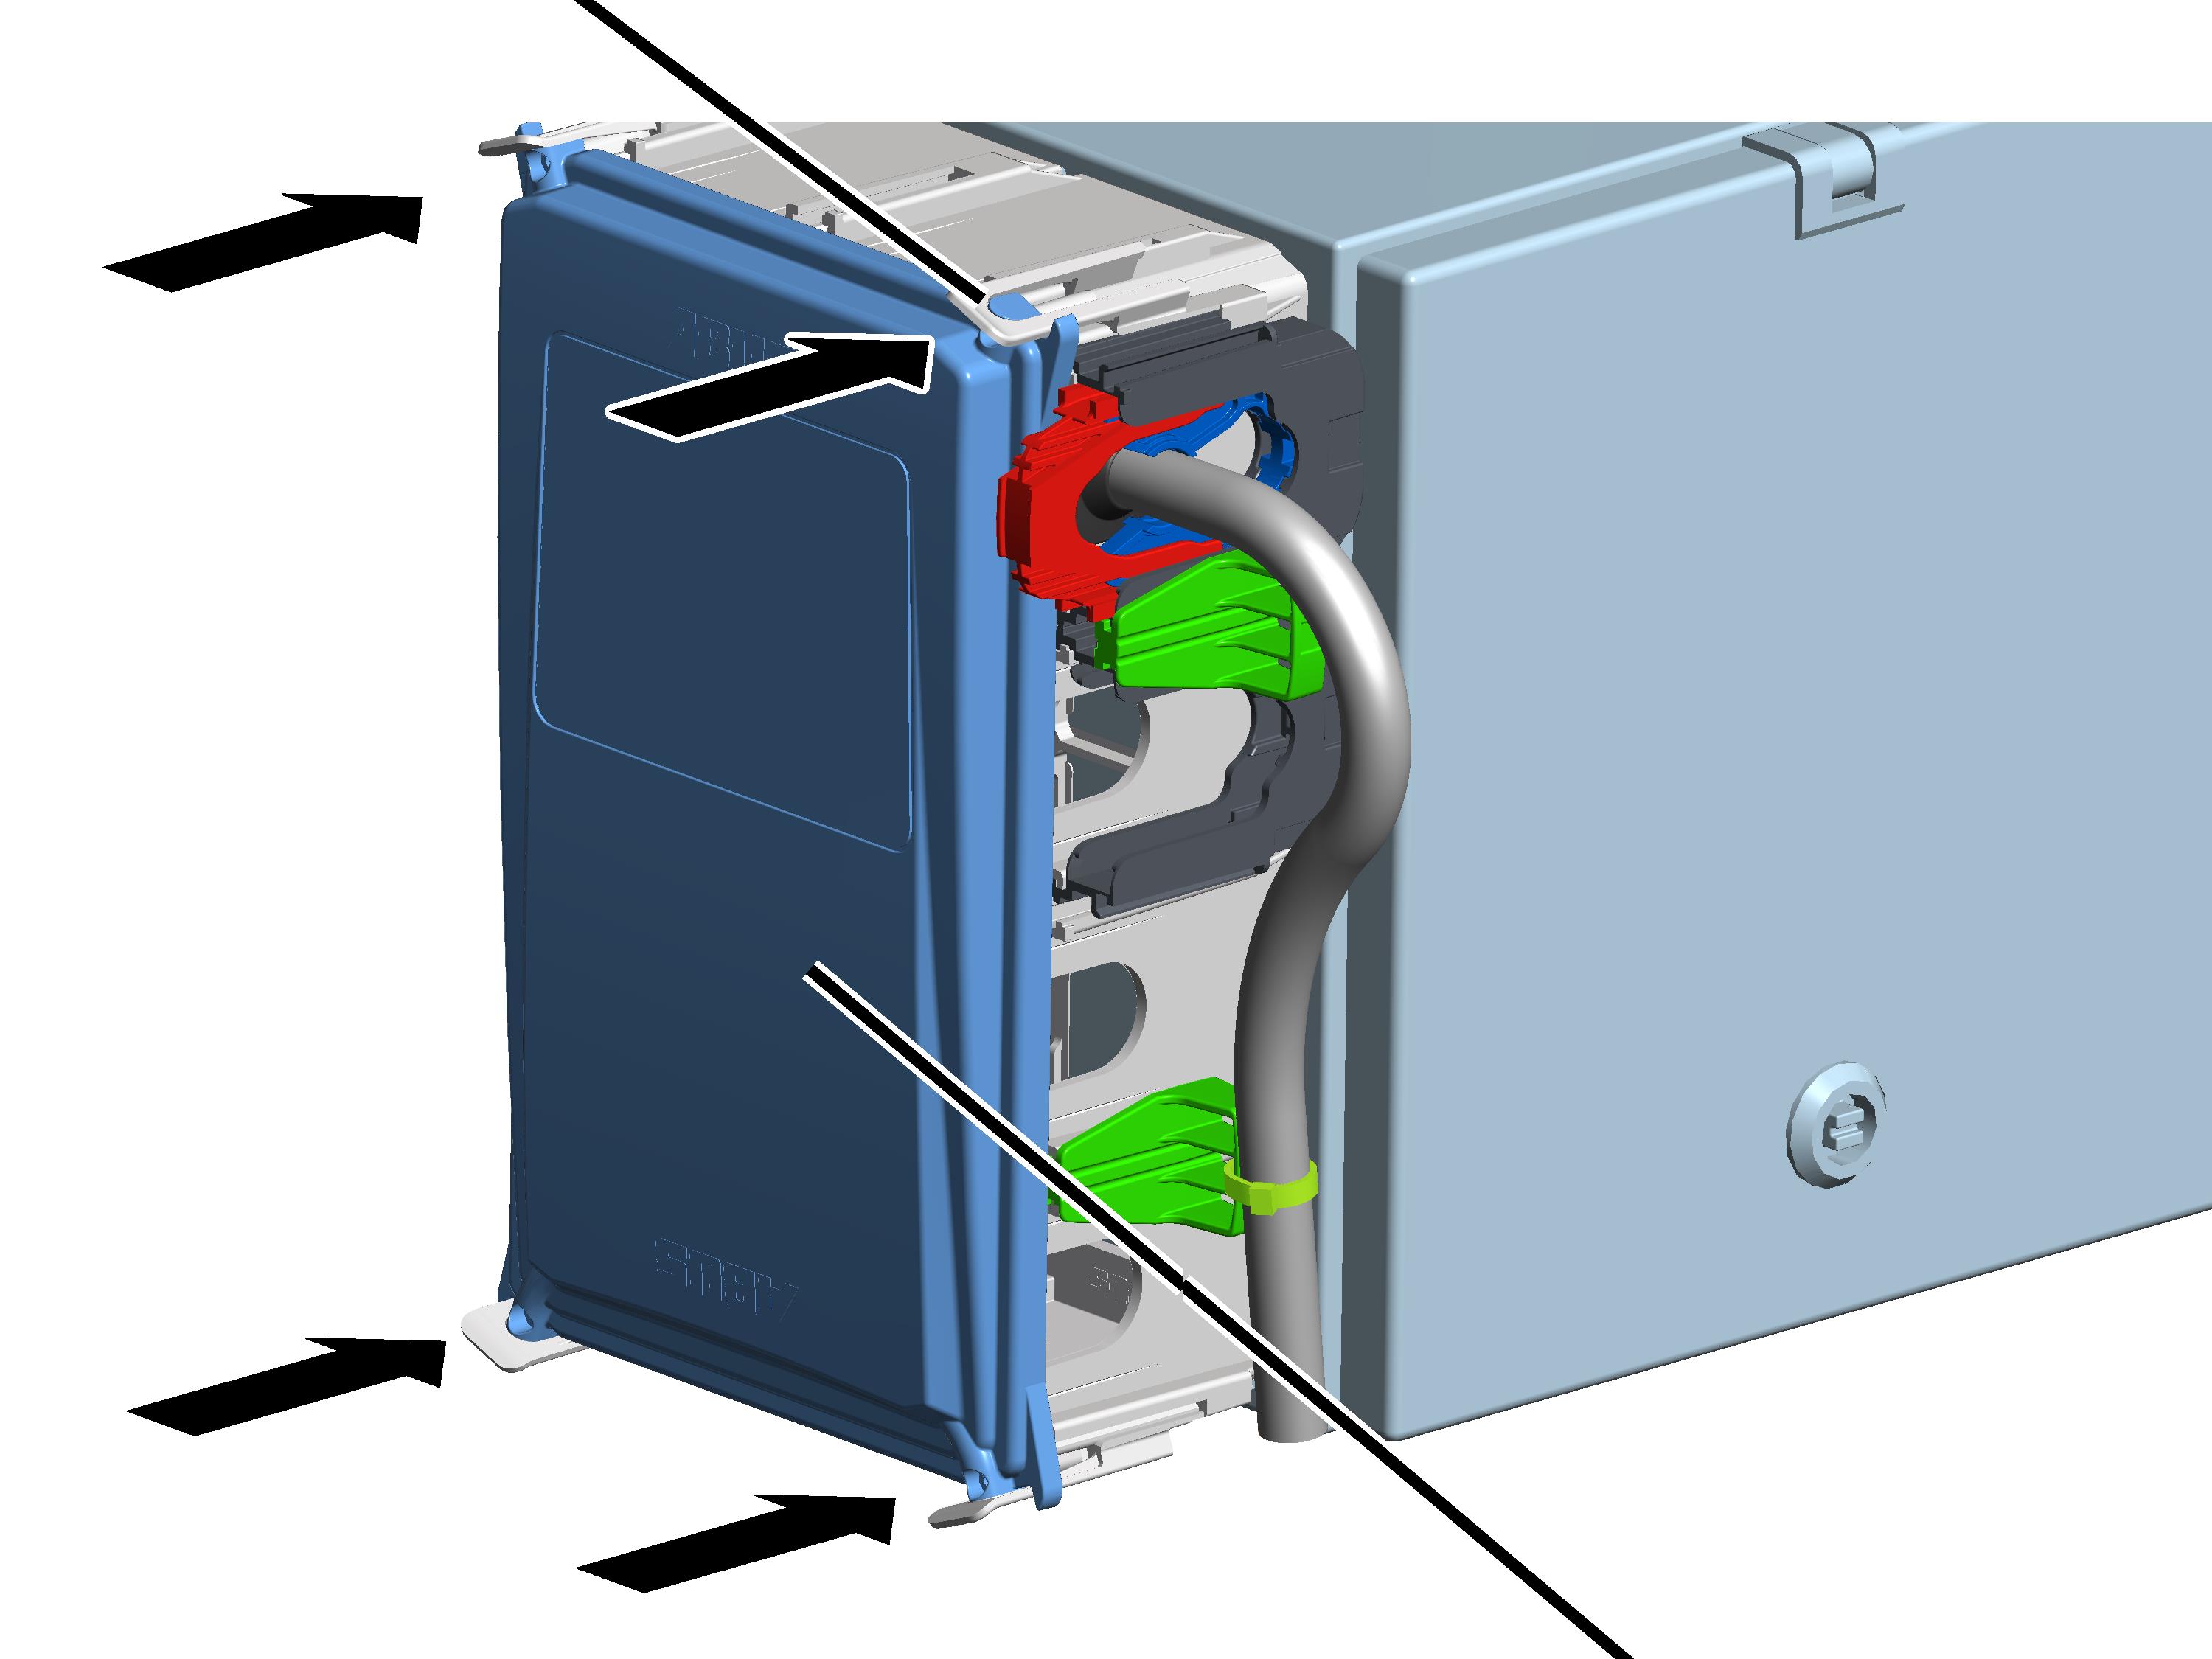
- Colocar a tampa sobre os quatro cantos da carcaça.
- Encaixar a tampa ao mesmo tempo nos quatro clips de fechamento.
Regular o ponto de comutação para o dispositivo limitador de curso inferior
A talha de cabo de aço possui um limitador de curso de engrenagem com três pontos de comutação. O limitador de emergência e o dispositivo limitador de curso superior foram regulados na fábrica. O dispositivo limitador de curso inferior precisa ser regulado no local.
Acessar a posição mais baixa do gancho
- Mover o gancho de suspensão até a posição mais baixa desejada.
- O gancho de suspensão não deve encostar no piso do pavilhão.
- O cabo não deve ficar solto.
- Entre a guia do cabo e a carcaça do tambor deve ser mantida uma determinada distância mínima. Esta distância será calculada no próximo item.
- O percurso do gancho (distância entre a posição superior do gancho (= altura construtiva própria, dimensão C) e a posição mais baixa do gancho) não pode ser superior ao indicado na placa de identificação.
Somente em talha de cabo de aço com uma guia do cabo
Guia do cabo
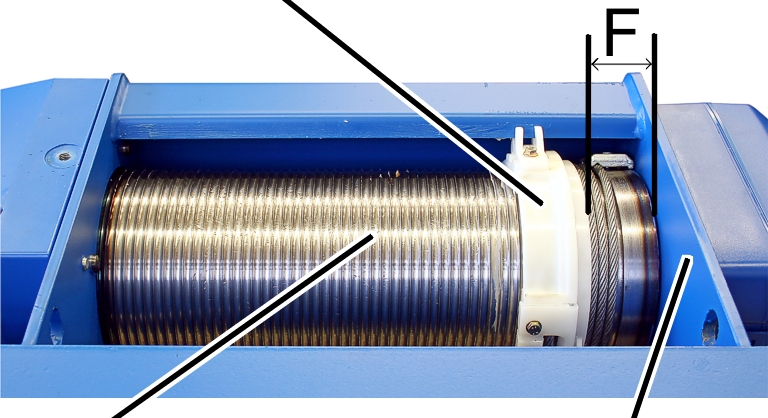
- Medir a distância "F" entre a guia do cabo e a caixa do tambor e comparar com a tabela.
Talha de cabo de aço |
Modelo |
Rel. tramos de corr./motores |
Distância "F" |
|---|---|---|---|
GM 800 |
E, D, DA |
4/1 |
42 ± 2 |
GM 1000 |
E, D, |
4/1 2/1 |
56 ± 2 |
GM 2000 |
E, D, |
4/1 2/1 |
59 ± 2,5 |
GM 3000 |
E, D, |
4/1 2/1 |
73 ± 2,5 |
GM 5000 |
E, D, DA, DQA |
4/1 2/1 |
87,5 ± 3 |
GM 5000 |
D |
4/2 |
73 ± 2,5 |
GM 5000 |
Z |
4/2 8/2 |
87,5 ± 3 |
GM 6000 |
E, D, DA, DQA |
4/1 2/1 |
102 ± 3 |
GM 6000 |
Z |
4/2 8/2 |
102 ± 3 |
GM 7000 |
D, DA, |
2/1 4/1 6/1 |
131 ± 4 |
GM 7000 |
D |
4/2 8/2 |
87 ± 3 |
GM 7000 |
Z, ZA |
4/2 6/2 8/2 10/2 |
131 ± 4 |
Somente em talha de cabo de aço com duas guias do cabo
Guia do cabo
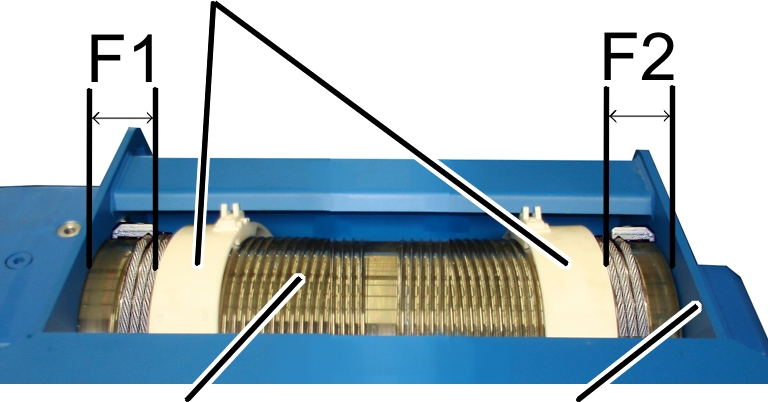
- Medir a distância "F1" e "F2" entre as guias do cabo e a caixa do tambor e comparar com a tabela.
Talha de cabo de aço |
Distância "F1" |
Distância "F2" |
|---|---|---|
GM 5000 - D |
80 ± 3 |
76 ± 3 |
GM 7000 - D |
84 ± 3 |
87 ± 3 |
- Se necessário, mover o gancho de suspensão para cima até que a distância "F" ou "F1" e "F2" seja mantida.
Somente em limitador de curso da engrenagem "GGS"
Soltar o lacre
Lacre
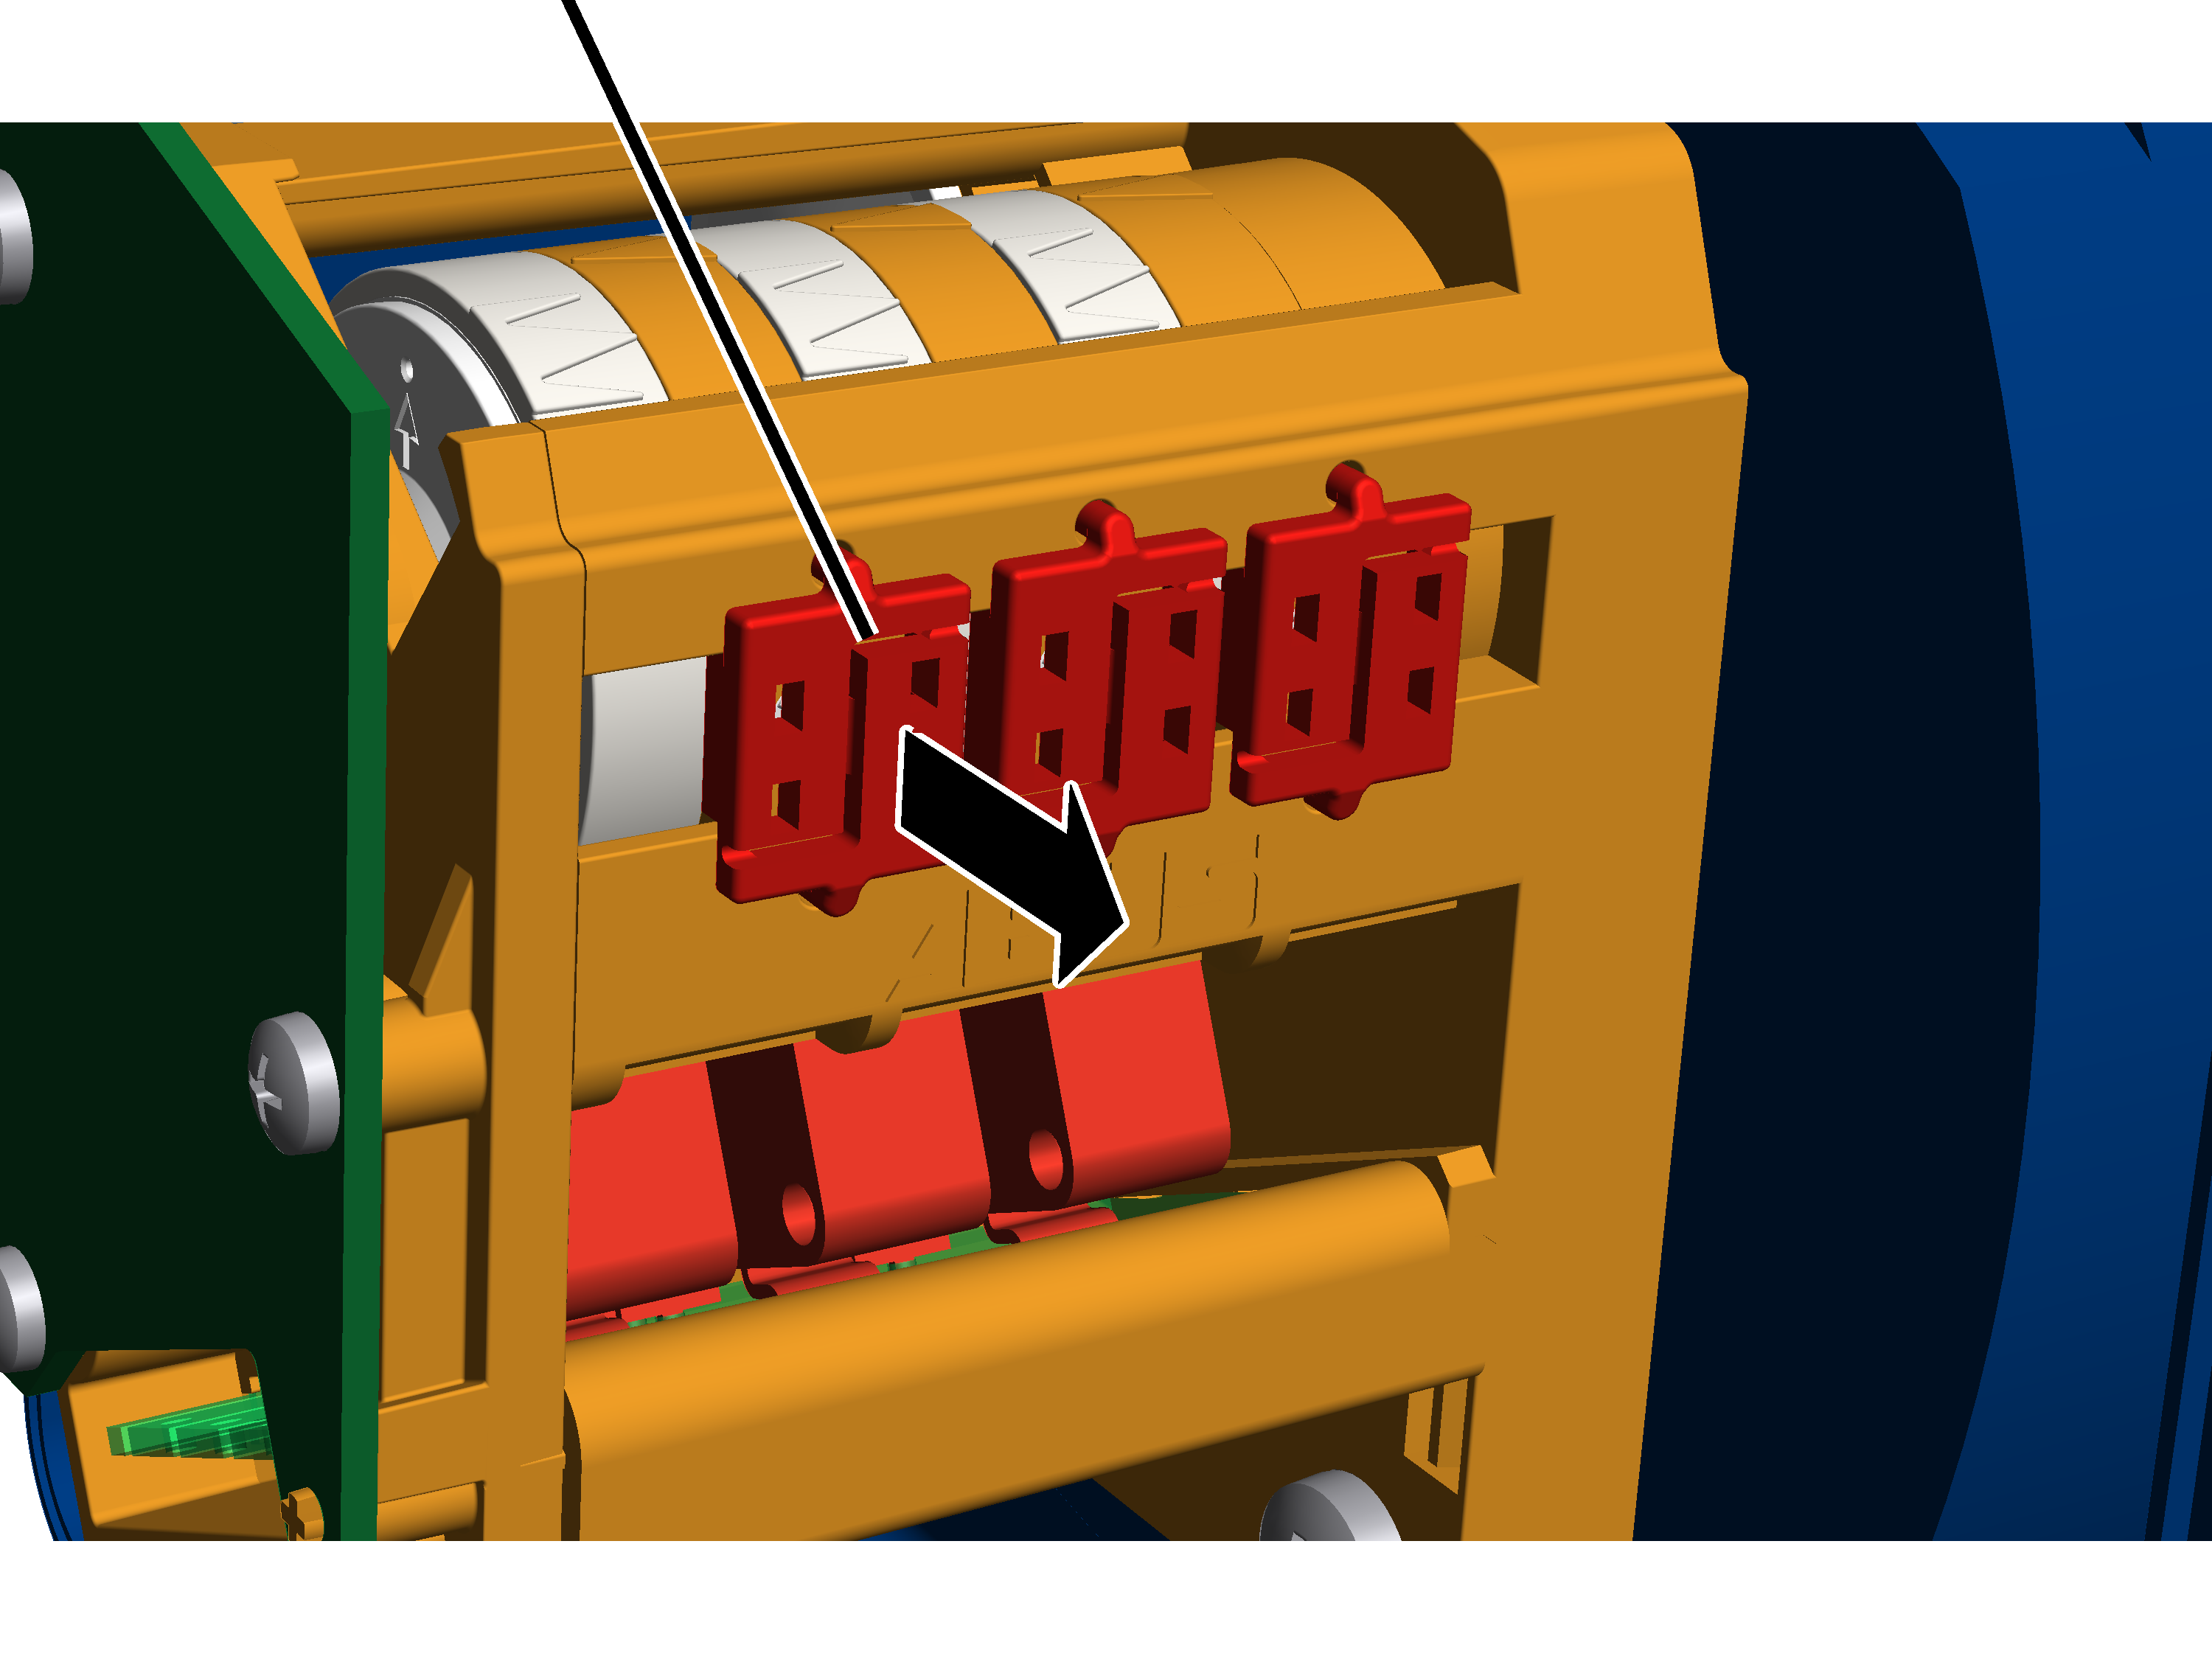
- Tirar a tampa da carcaça do gabinete do limitador de curso de elevação no tambor do cabo.
- Introduzir uma chave de fenda no centro do lacre e retirá-lo.
Regular o dispositivo limitador de curso inferior
O dispositivo limitador de curso inferior é regulado com o parafuso de regulagem esquerdo.
Ponteiro branco do disco de camesPonteiro laranja
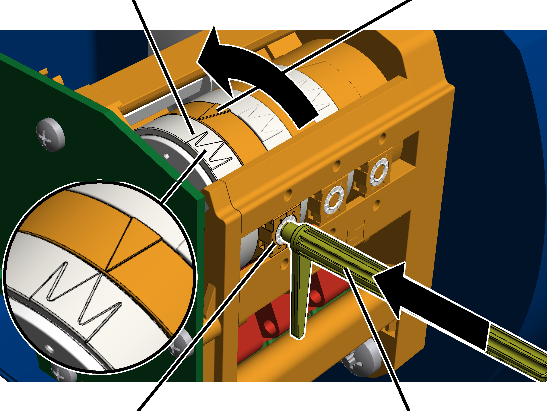
- Tirar a chave de ajuste. Ela está fixada em dois suportes de fixação no limitador de curso da engrenagem
Como alternativa, também pode ser utilizada uma chave de sextavado interno, abertura 3.0 (de preferência com prato giratório).
NÃO deve ser utilizada uma parafusadeira sem fio.
- Pressionar a chave de ajuste no parafuso de regulagem. Ela deve ser pressionada no parafuso de regulagem com pressão leve.
- Se necessário: girar o parafuso de regulagem até que o ponteiro branco do disco de cames esteja à direita do ponteiro laranja. Ele não deve estar à esquerda do ponteiro laranja nem exatamente sobre ele.
A seta branca do centro indica a posição exata do ponto de comutação, e as duas setas brancas à esquerda e à direita do mesmo indicam o início e o fim da histerese de comutação.
- Girar o parafuso de regulagem de modo que o ponteiro branco do disco de cames gire em sentido anti-horário. Continuar girando até que o ponteiro branco se encontre exatamente sobre o ponteiro laranja e possa ser ouvido um clique.
- O giro à direita desloca o ponto de comutação para baixo.
- O giro à esquerda desloca o ponto de comutação para cima.
- Agora o ponto de comutação para a posição mais baixa do gancho está regulado. Neste ponto de comutação, o gancho de suspensão fica parado na operação normal, depois de ter sido freado antes disso. No passo seguinte, o percurso de frenagem é determinado automaticamente pelo ABUControl.
Somente em limitador de curso da engrenagem "GPK"
Regular o dispositivo limitador de curso inferior
O dispositivo limitador de curso inferior é regulado com o parafuso de regulagem da frente.
MicrocontatoraCame de ligação
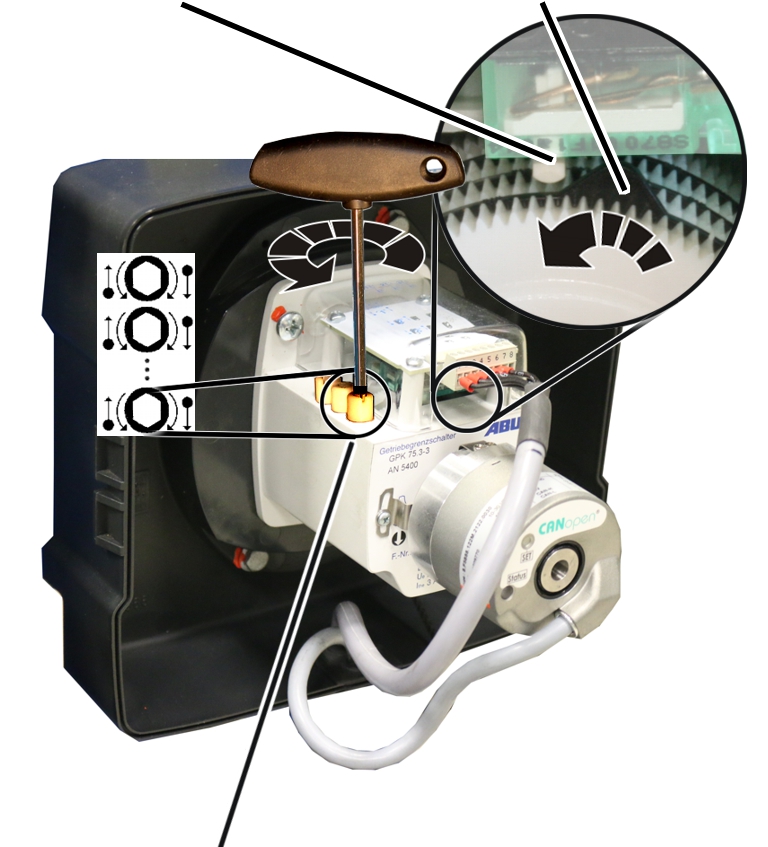
- Girar o parafuso de regulagem da frente até que o came de ligação esteja à direita da microcontatora. Ele não deve se encontrar à esquerda da microcontatora, nem exatamente sobre ela.
- Girar o parafuso de regulagem tanto para a esquerda até que o came de ligação pressione em sentido anti-horário contra a microcontatora e se possa ouvir um clique.
- Agora o ponto de comutação para a posição mais baixa do gancho está regulado. Neste ponto de comutação, o gancho de suspensão fica parado na operação normal, depois de ter sido freado antes disso. No passo seguinte, o percurso de frenagem é determinado automaticamente pelo ABUControl.
- Agora a posição mais baixa do gancho está definida.
Calcular o percurso de frenagem
Na operação normal, o gancho de suspensão freia até a microvelocidade de elevação, antes de ficar parado na posição mais baixa do gancho.
O percurso de frenagem necessário para isso é determinado automaticamente pelo ABUControl.
- Mover o gancho de suspensão sem carga em alguns metros para cima
- Mover o gancho de suspensão um pouco para baixo com velocidade de elevação principal.
- O gancho de suspensão fica parado na posição mais baixa do gancho.
Dependendo de como o ponto de comutação tiver sido alterado anteriormente, pode ocorrer que o gancho de suspensão se mova com velocidade de elevação principal até o ponto de comutação, ficando parado subitamente nesse ponto, ou que o gancho de suspensão freie antes que o necessário, movendo-se um trecho mais longo apenas com microvelocidade de elevação.
Se o gancho de suspensão tiver de se mover durante muito tempo em microvelocidade de elevação, a posição final da fase de frenagem poderá ser alterada manualmente. Ver "Alterar temporariamente a posição final da fase de frenagem do acionamento do mecanismo de levantamento".
- O ABUControl salva o novo ponto de comutação da posição mais baixa do gancho e passa a calcular automaticamente o percurso de frenagem necessário.
Na próxima condução até o ponto de comutação:
- O gancho de suspensão freia um pouco antes da posição mais baixa do gancho até a microvelocidade de elevação (dependendo da velocidade de elevação atual).
- Imediatamente antes do ponto de comutação, o gancho de suspensão se move apenas ainda com microvelocidade de elevação.
- No ponto de comutação, o gancho de suspensão fica parado.
Verificar a regulagem
- Mover o gancho de suspensão para cima.
- Baixar o gancho de suspensão com microvelocidade de elevação e velocidade de elevação principal e verificar se o gancho permanece parado na sua posição inferior.
Somente em limitador de curso da engrenagem "GGS"
Lacrar os parafusos de regulagem
Lacre
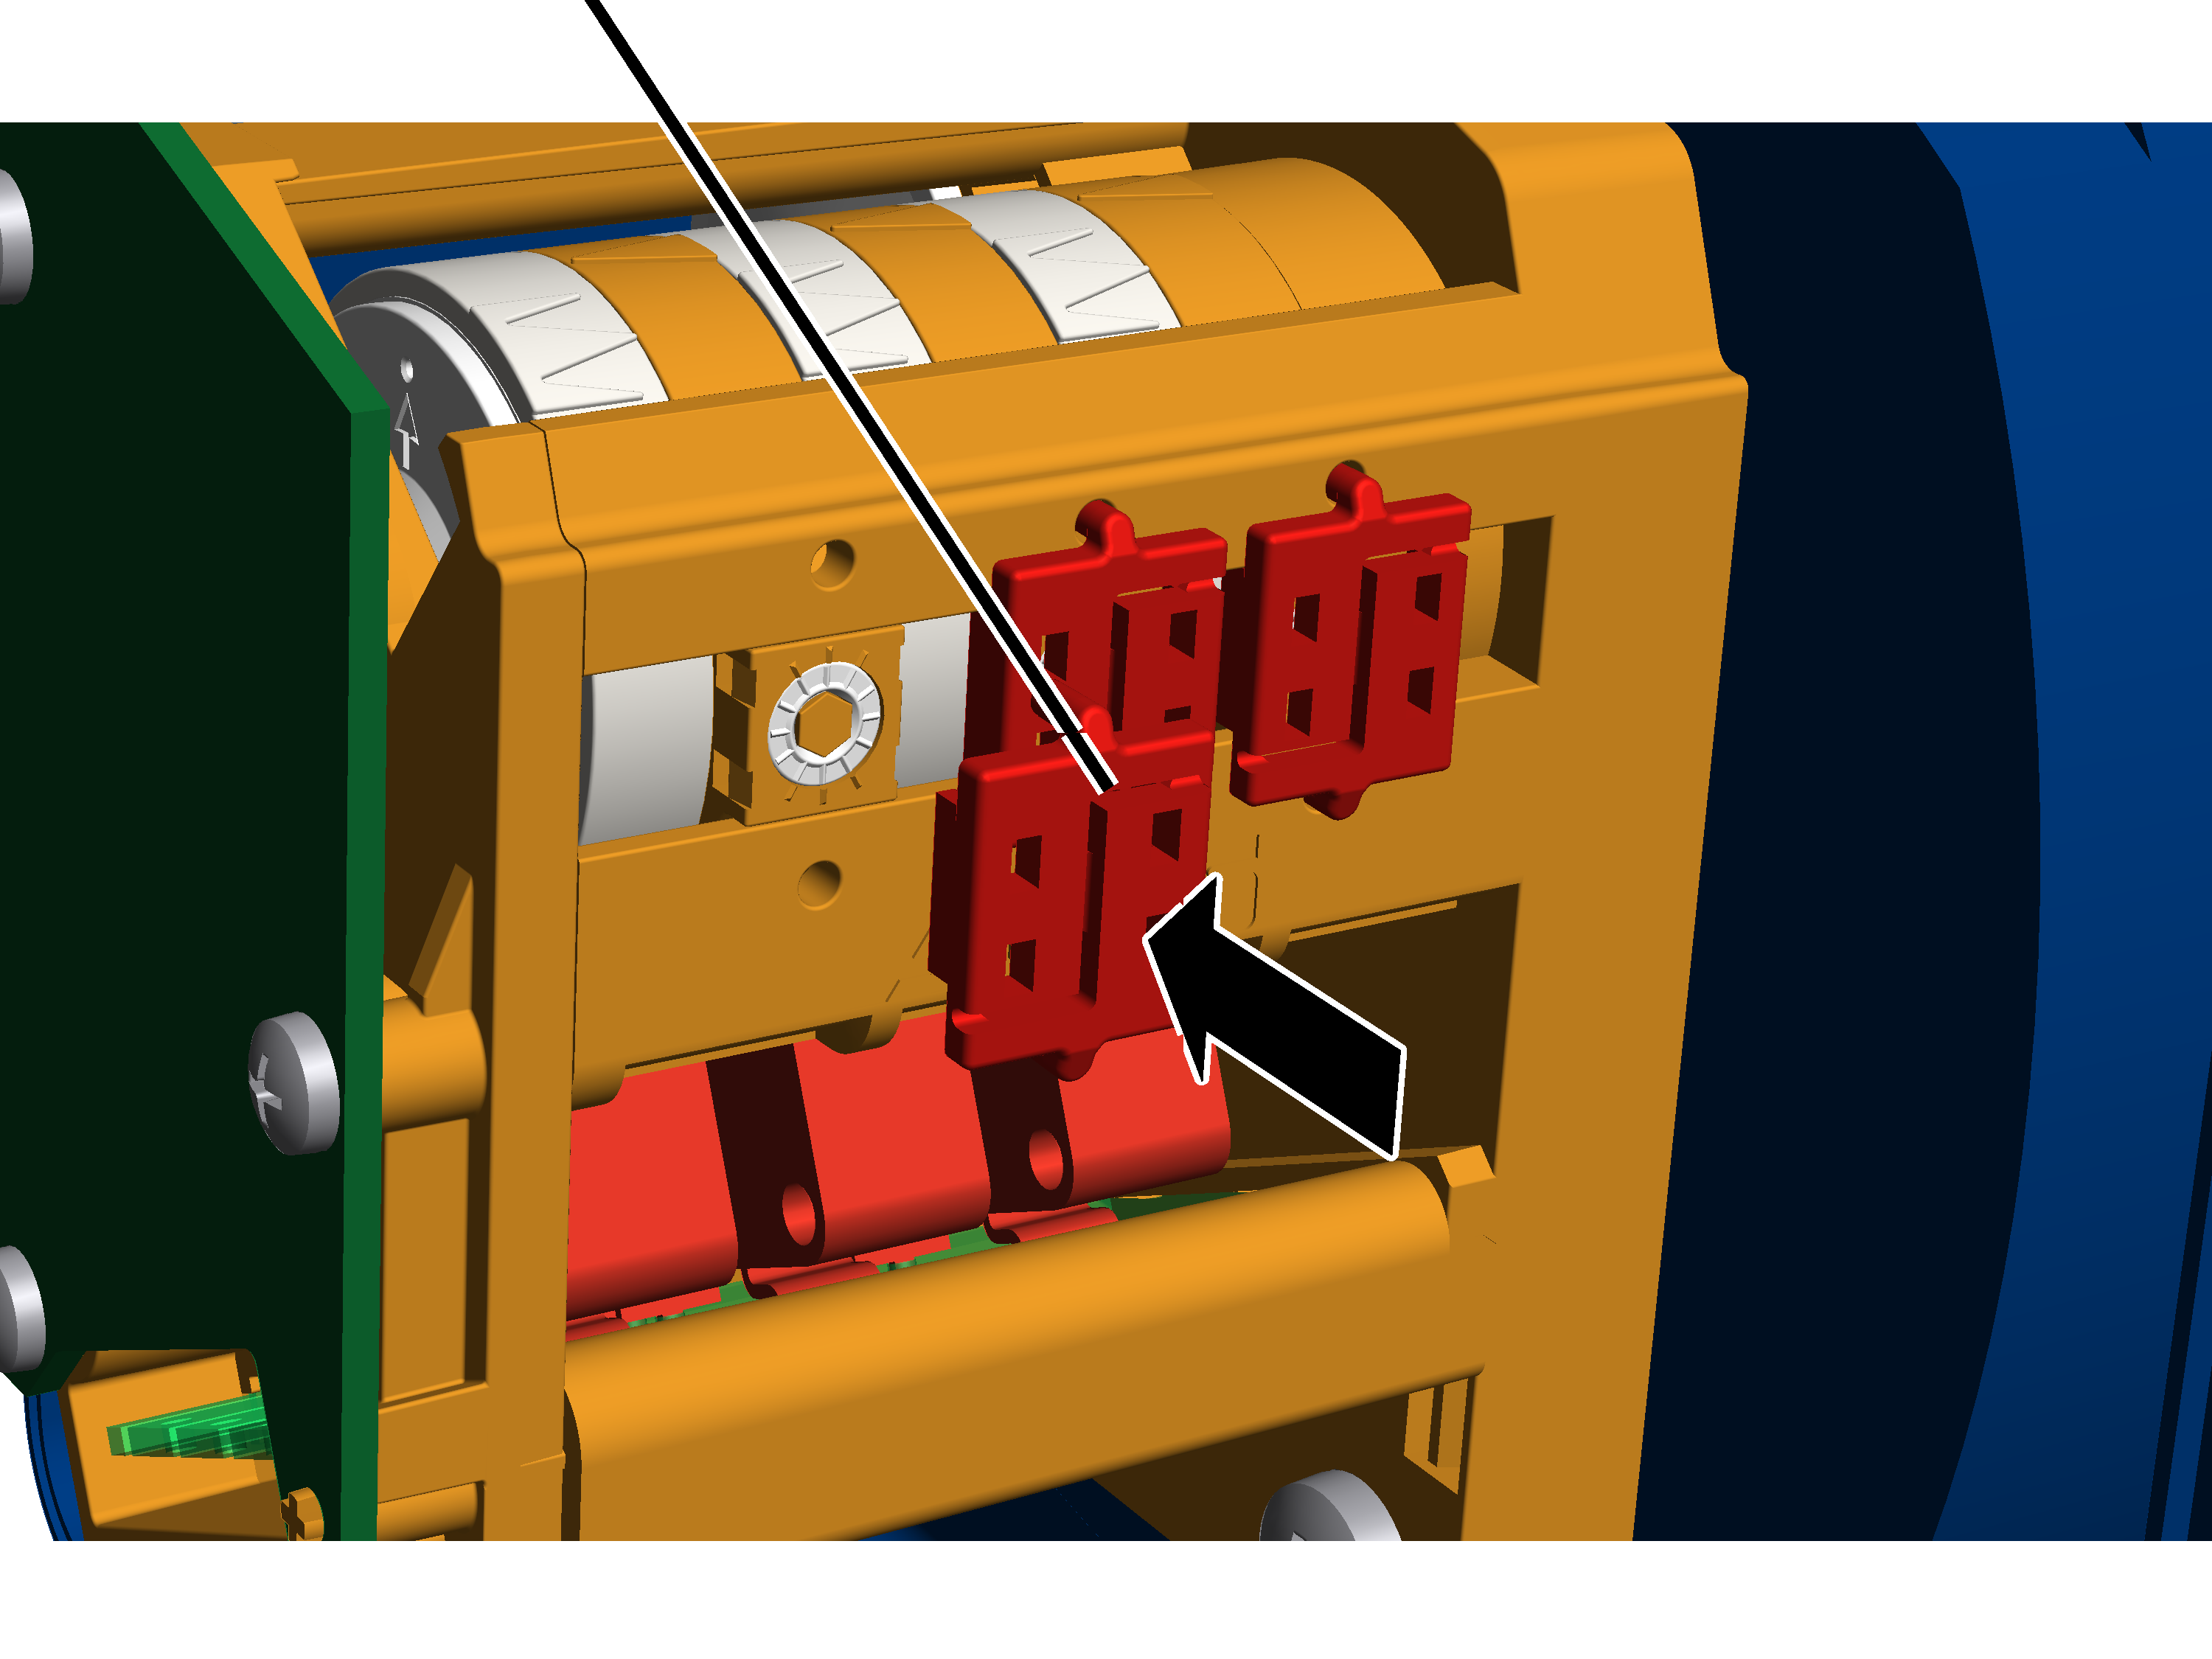
- Colocar o lacre sobre o parafuso de regulagem e comprimir para dentro.
Montar, configurar e realizar o teach-in do sensor de distância
No sensor de distância movimento do trole: os troles medem, pelo sensor de distância com feixe de laser, respectivamente a sua distância até o final da viga principal. Por meio desta medição, é realizada a desaceleração e o desligamento de fim de curso (no lugar dos interruptores de alavanca em cruz para o fim de curso como feito normalmente) e, a partir da posição calculada dos dois troles, também é calculado o mecanismo anticolisão (no lugar dos refletores fotoelétricos como feito normalmente). Na operação conjunta dos dois troles, é calculada e regulada igualmente a partir disso, de modo correspondente, sempre uma distância constante entre os troles.
No sensor de distância movimento do guindaste: os guindastes medem, pelo sensor de distância com feixe de laser, a sua distância em relação ao(s) guindaste(s) em movimento contrário. Por este meio, é realizada a desaceleração e o desligamento de fim de curso em relação ao(s) guindaste(s) em movimento contrário (no lugar dos refletores fotoelétricos como feito normalmente). Por este meio também é regulada a distância constante na operação em tandem. A desaceleração e o desligamento de fim de curso até o final da via de rolamento da ponte rolante são realizado pelo interruptor de alavanca em cruz para o fim de curso.
Em um sistema anticolisão, por motivos de estática ou em uma anticolisão dependente da carga, geralmente são utilizados refletores fotoelétricos ou sensores fotoelétricos unidirecionais. Em um controle do perfil do pavilhão, geralmente são utilizados interruptores de alavanca em cruz para o fim de curso ou sistemas de medição do valor absoluto.
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Vista geral: sensor de distância e refletor
- No sensor de distância movimento do guindaste: o sensor de distância do guindaste e o refletor para o sensor de distância do guindaste em movimento contrário são fixados num suporte em comum na cabeceira. De acordo com isso, no guindaste em movimento contrário,a disposição do sensor de distância e do refletor está invertida. Os feixes de laser do sensor de distância não devem se cruzar.
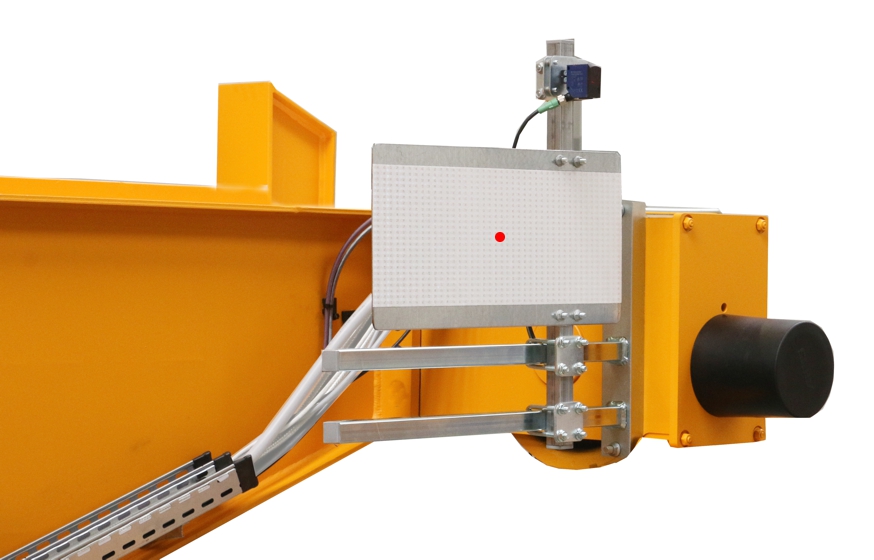
- No sensor de distância movimento do trole na talha de cabo de aço GM modular: o sensor de distância é introduzido em um suporte pela lateral na cobertura do tambor do cabo. O refletor é colado na cabeceira do guindaste em forma de filme adesivo ou fixado num tubo quadrado.
- No sensor de distância movimento do trole na talha de cabo de aço GM kompakt: o sensor de distância é montado na armação do trole com um suporte magnético. O refletor é colado na cabeceira do guindaste em forma de filme adesivo ou fixado num tubo quadrado.
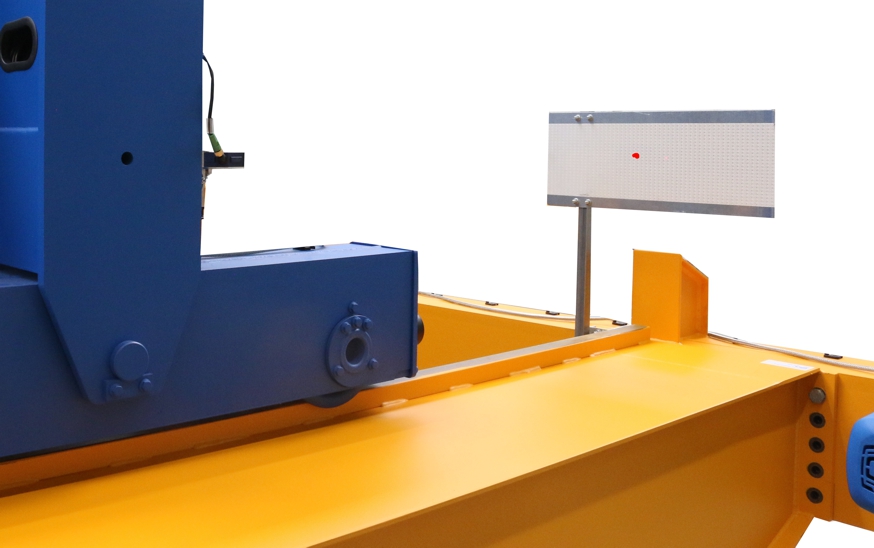
Montar o sensor de distância
O sensor de distância é fixado ou com um suporte na cabeceira num tubo quadrado, ou montado com um suporte magnético na talha de cabo de aço.
Somente em sensor de distância no tubo quadrado
Montar o suporte para os transmissores infravermelhos
Arco rosqueado
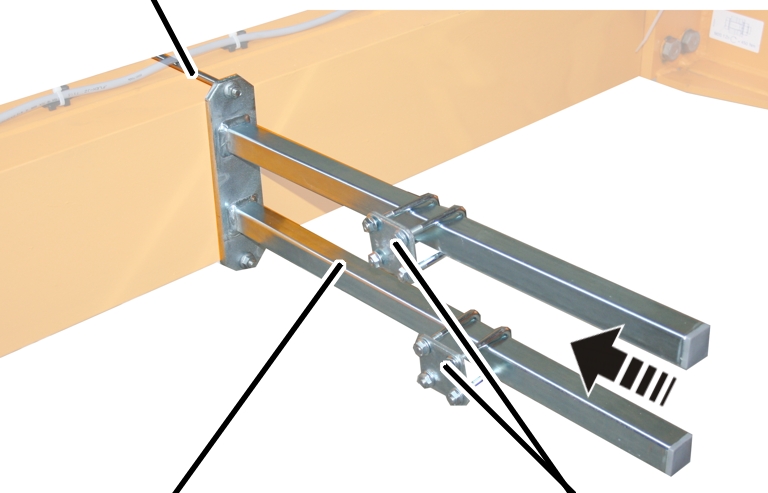
- Fixar o suporte na cabeceira.
- Aparafusar o suporte com o arco rosqueado.
Arco rosqueado |
Torque de aperto |
|---|---|
M8 |
25 Nm |
M10 |
50 Nm |
M12 |
75 Nm |
- Colocar as braçadeiras de tubos (2x) e fixar.
- Introduzir o tubo quadrado nas braçadeiras de tubos e aparafusar.
AdaptadorPlaca de fixação
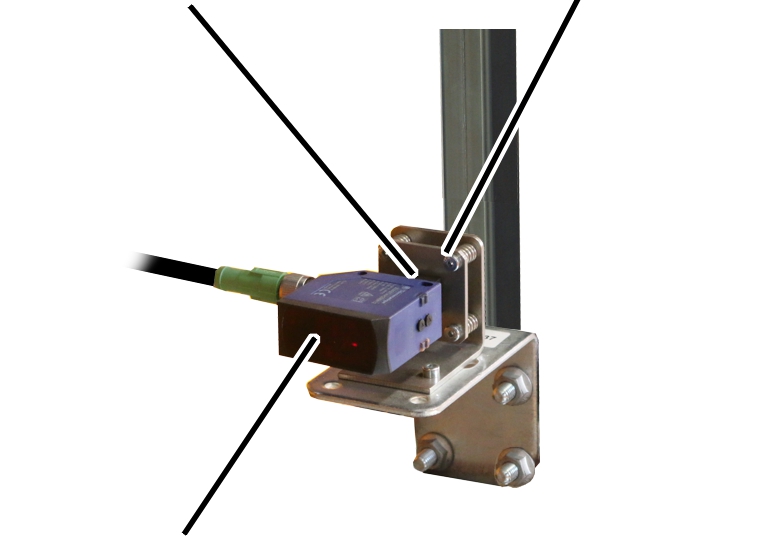
- Colocar o suporte completo sobre o tubo quadrado.
- Aparafusar o suporte com porcas estriadas M8 (4x) e apertar manualmente.
- Colocar o sensor de distância no adaptador na placa de fixação e apertar os parafusos.
Somente em sensor de distância no suporte magnético
- Escolher o tamanho adequado e o modelo de construção pelos desenhos a seguir.
- A partir das tabelas a seguir, ler as dimensões A e B.
Suporte magnético
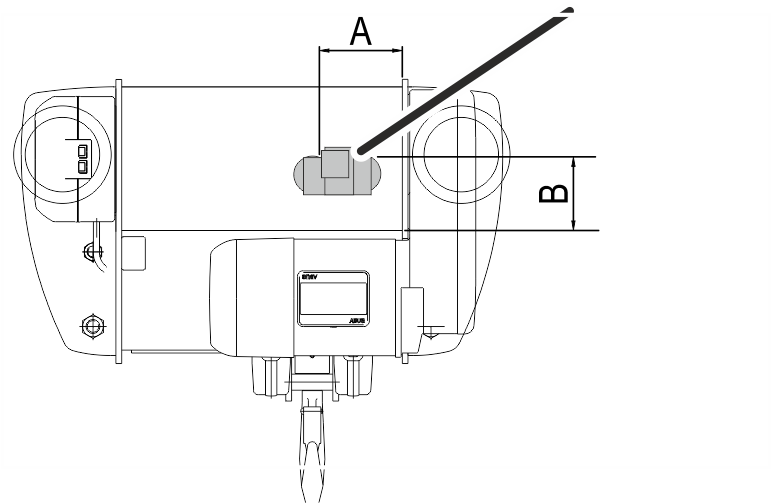
Posição de montagem do suporte magnético na talha de cabo de aço E
Tamanho construtivo |
Dimen-são A |
Dimen-são |
|---|---|---|
800 4/1 |
130 |
100 |
1000 2/1 |
130 |
130 |
1000 4/1 |
130 |
130 |
2000 2/1 |
130 |
130 |
2000 4/1 |
130 |
160 |
3000 2/1 |
130 |
160 |
3000 4/1 |
130 |
160 |
5000 2/1 |
130 |
160 |
5000 4/1 |
130 |
200 |
6000 2/1 |
130 |
160 |
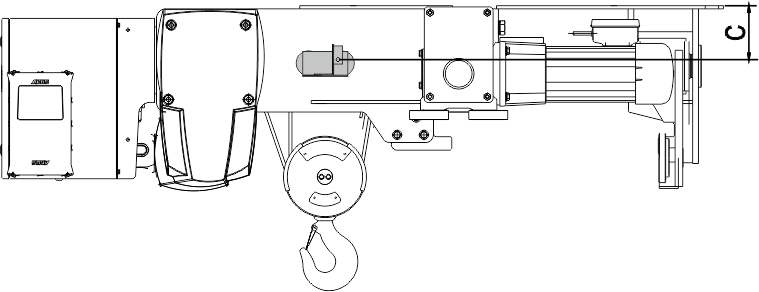
Posição de montagem do suporte magnético na talha de cabo de aço S. Observar a dimensão C e fixar o sensor de distância no acionamento do cabo o mais centralizado possível.
Tamanho construtivo |
Dimen-são A |
|---|---|
800 4/1 |
140 |
1000 4/1 |
180 |
2000 4/1 |
180 |
3000 2/1 |
180 |
3000 4/1 |
245 |
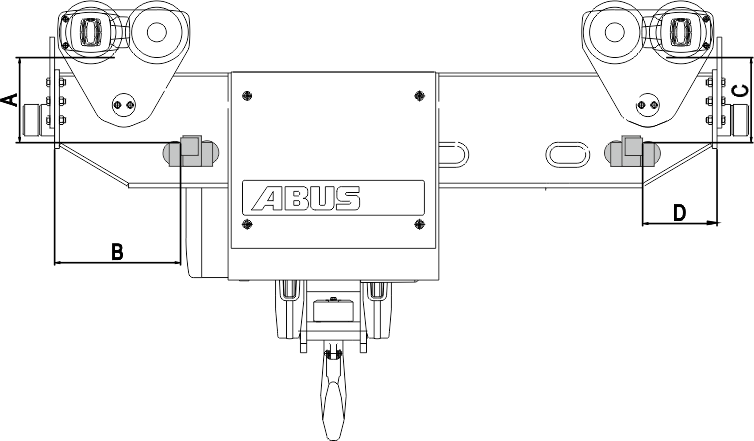
Posição de montagem do suporte magnético na talha de cabo de aço U. Observar as posições diferentes para o sensor de distância esquerdo e direito.
Tamanho cons-trutivo |
Dimen-são A |
Dimen-são B |
Dimen-são C |
Dimen-são D |
|---|---|---|---|---|
5000 4/1 |
330 |
350 |
310 |
660 |
6000 2/1 |
325 |
640 |
285 |
560 |
6000 4/1 |
400 |
320 |
370 |
595 |
7000 2/1 |
360 |
420 |
450 |
550 |
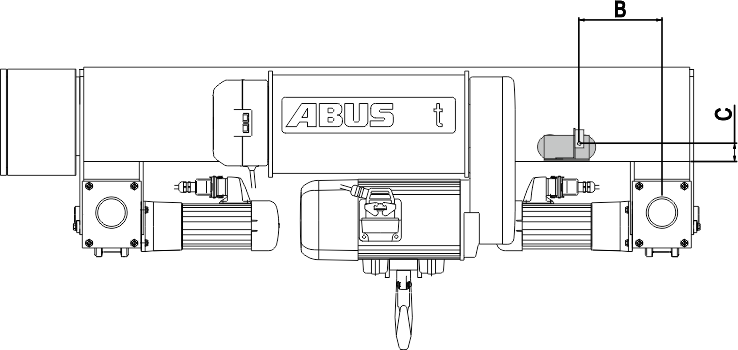
Posição de montagem do suporte magnético na talha de cabo de aço D.
Tamanho construtivo |
Dimen-são A |
Dimen-são |
|---|---|---|
800 4/1 |
210 |
60 |
1000 4/1 |
200 |
50 |
2000 2/1 |
200 |
50 |
2000 4/1 |
200 |
50 |
3000 2/1 |
225 |
50 |
3000 4/1 |
225 |
50 |
5000 2/1 |
200 |
50 |
5000 4/1 |
130 |
50 |
5000 4/2 |
200 |
50 |
5000 6/1 |
130 |
50 |
6000 2/1 |
200 |
45 |
6000 4/1 |
170 |
50 |
6000 6/1 |
200 |
50 |
7000 2/1 |
190 |
50 |
7000 4/1 |
190 |
50 |
7000 4/2 |
190 |
50 |
7000 6/1 |
190 |
60 |
7000 8/2 |
190 |
50 |
Posição de montagem do suporte magnético na talha de cabo de aço DA.
Tamanho construtivo |
Dimen-são A |
Dimen-são |
|---|---|---|
800 4/1 |
540 |
30 |
1000 4/1 |
250 |
35 |
2000 2/1 |
520 |
55 |
2000 4/1 |
520 |
55 |
3000 2/1 |
470 |
50 |
3000 4/1 |
550 |
60 |
5000 2/1 |
550 |
45 |
5000 4/1 |
610 |
55 |
6000 2/1 |
565 |
50 |
6000 4/1 |
700 |
55 |
7000 2/1 |
590 |
70 |
7000 4/1 |
390 |
170 |
7000 6/1 |
350 |
200 |
Posição de montagem do suporte magnético na talha de cabo de aço DQA. Observar a dimensão C e fixar o sensor de distância no acionamento do cabo o quanto mais centralizado possível.
Tamanho construtivo |
Via |
Dimen-são C |
|---|---|---|
2000 |
1400 |
100 |
3000 |
1400 |
85 |
2000 |
1600 |
100 |
3000 |
1600 |
85 |
5000 |
1600 |
75 |
6000 |
1600 |
80 |
2000 |
2000 |
95 |
3000 |
2000 |
85 |
5000 |
2000 |
75 |
6000 |
2000 |
85 |
2000 |
2500 |
100 |
3000 |
2500 |
80 |
5000 |
2500 |
75 |
6000 |
2500 |
85 |
7000 |
2500 |
100 |
7000 |
3000 |
100 |
7000 |
3500 |
100 |
Posição de montagem do suporte magnético na talha de cabo de aço Z.
Tamanho construtivo |
Dimen-são B |
|---|---|
5000 4/2 |
535 |
5000 8/2 |
580 |
6000 4/2 |
565 |
6000 8/2 |
570 |
7000 4/2 |
725 |
7000 6/2 |
850 |
7000 8/2 |
660 |
7000 10/2 |
300 |
7000 12/2 |
470 |
Posição de montagem do suporte magnético na talha de cabo de aço ZA.
Tamanho construtivo |
Dimen-são A |
Dimen-são |
|---|---|---|
5000 8/2 |
315 |
355 |
6000 8/2 |
315 |
200 |
7000 6/2 |
440 |
500 |
7000 8/2 |
420 |
482 |
7000 10/2 |
500 |
570 |
- Montar o suporte magnético na talha de cabo de aço.
A posição indicada se refere ao local no sensor de distância, do qual sai o feixe de laser.
Dependendo da situação de montagem, a posição para o suporte magnético possivelmente já esteja marcada.
Somente em talha de cabo de aço GM modular
Lado do tambor
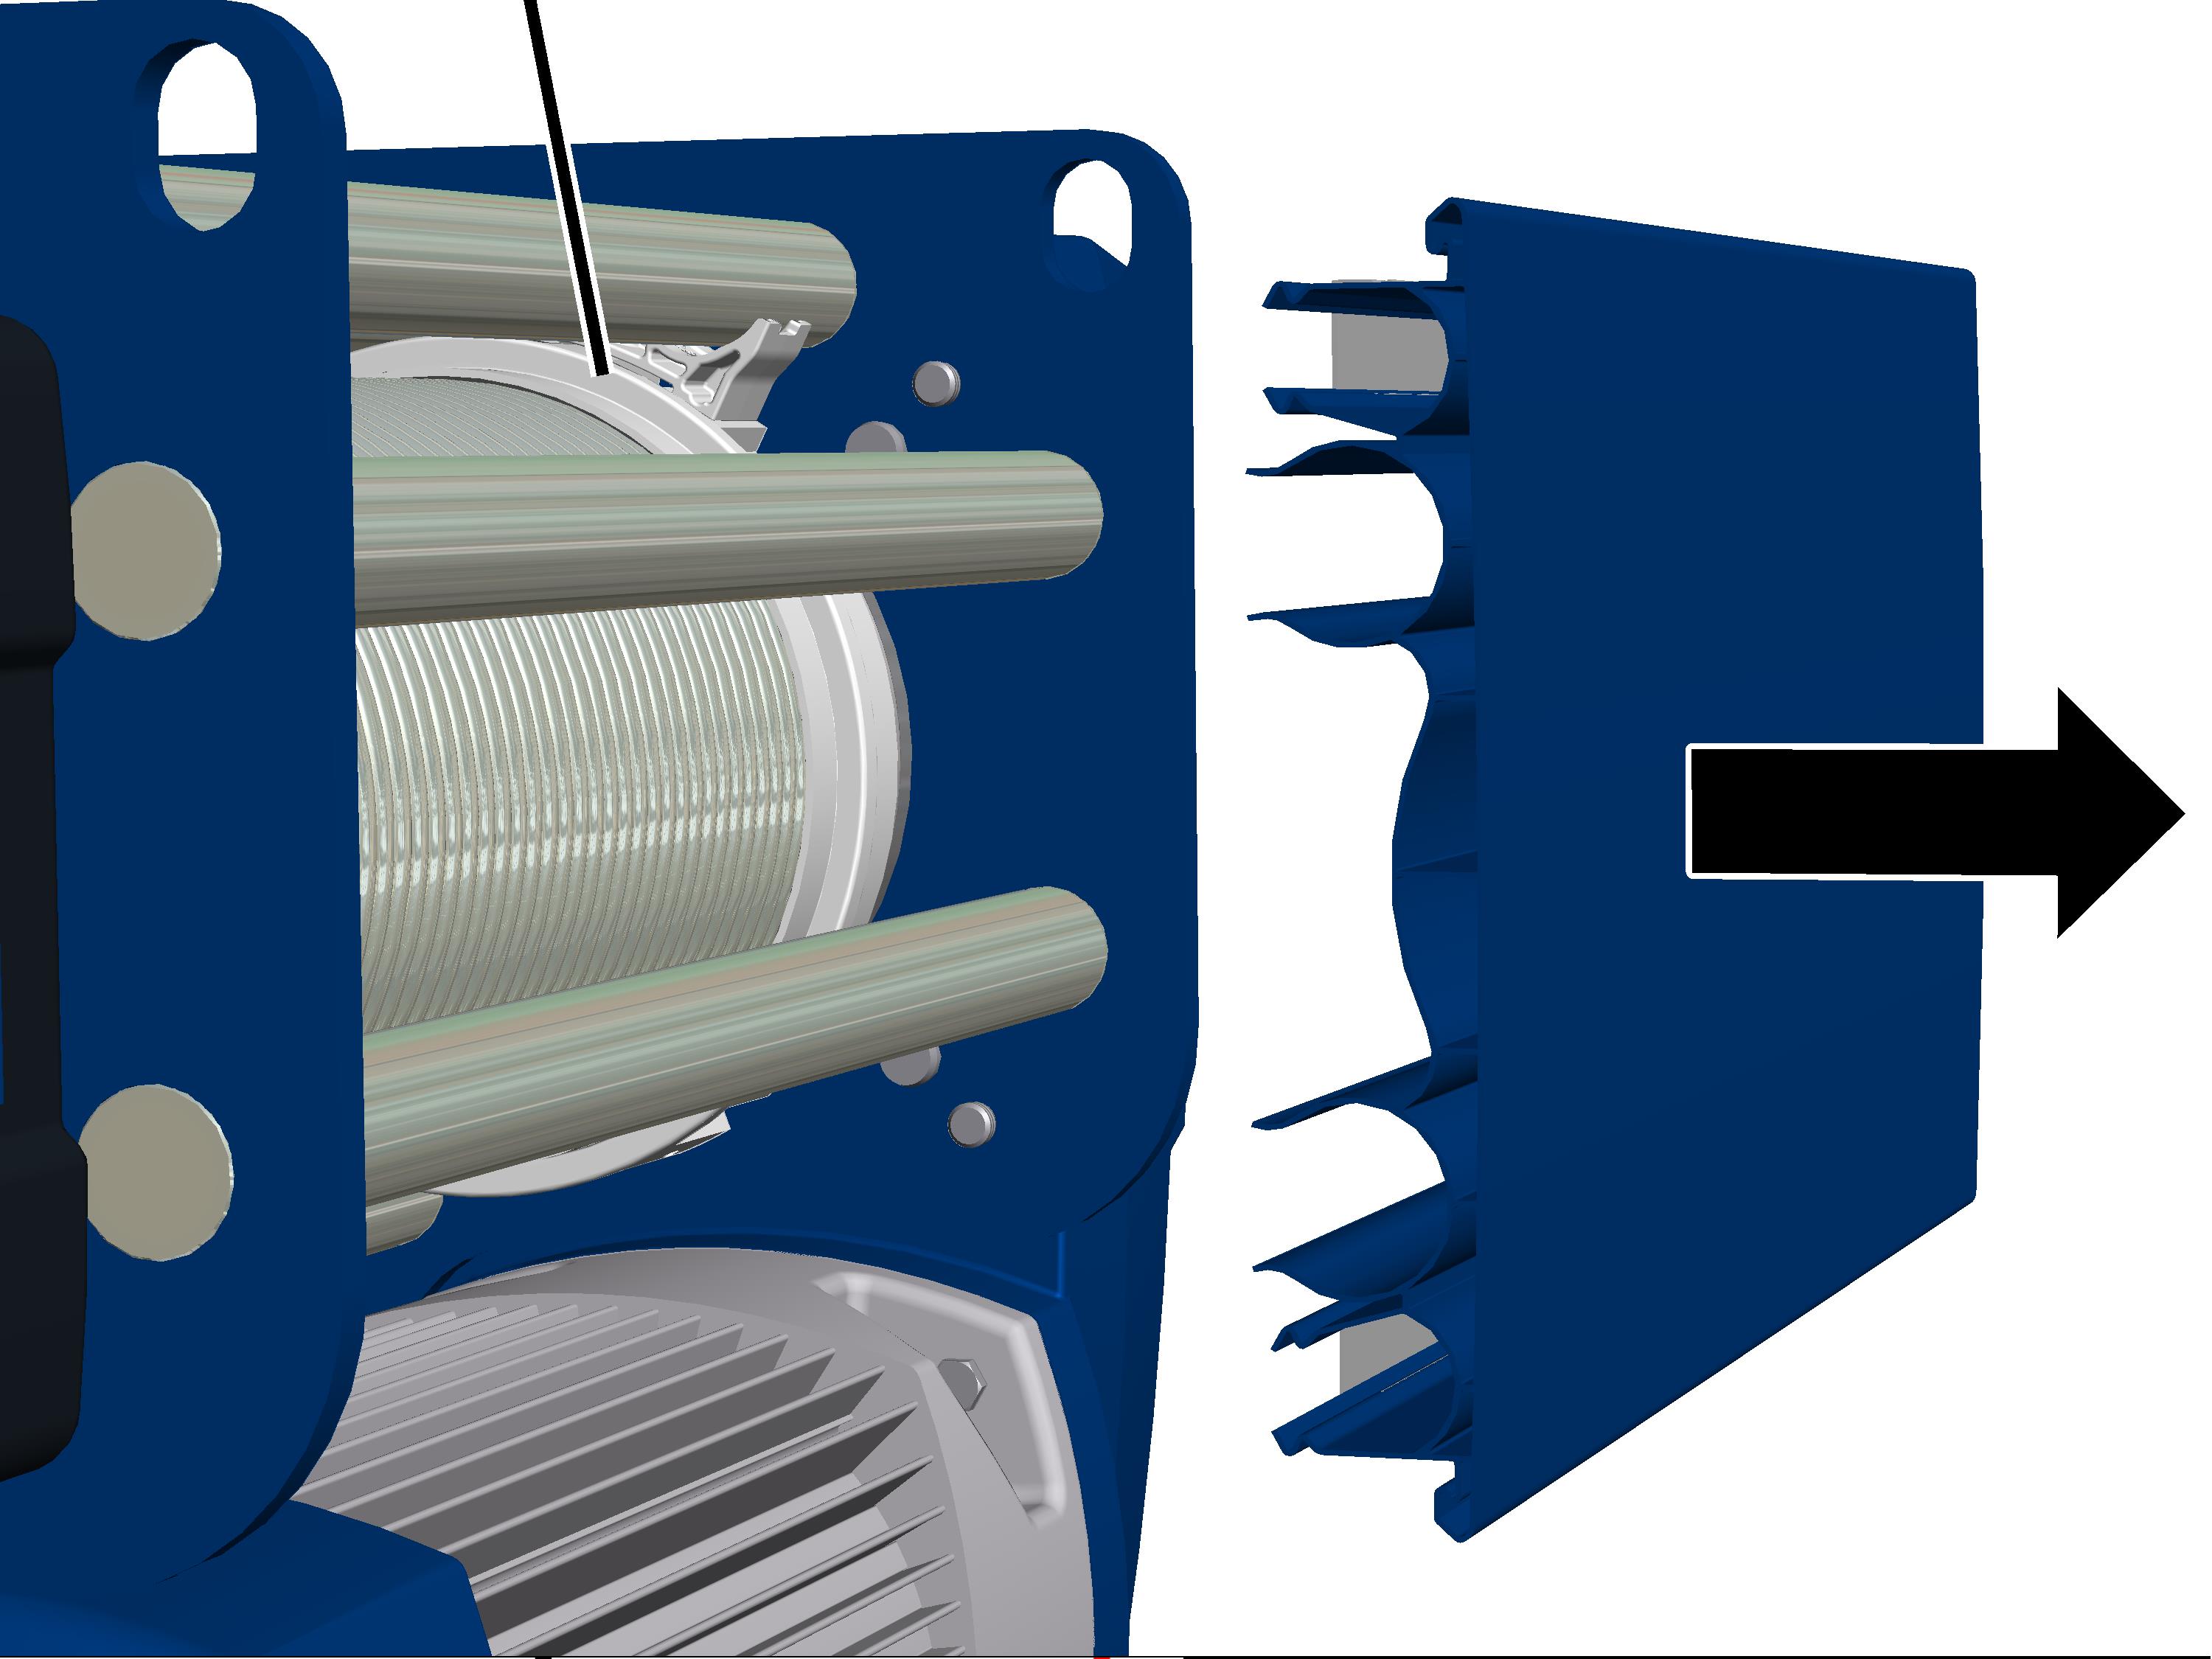
- Tirar a cobertura do lado do tambor.
Chapa angular
- Introduzir a chapa angular com a fenda lateralmente na cobertura.
- Colocar a cobertura na talha de cabo de aço.
- Colocar o sensor de distância no adaptador na placa de fixação e apertar os parafusos.
Montar o refletor
- No controle da operação Tandem: posicionar os guindastes na maior distância possível.
- Na operação conjunta de dois troles: posicionar os troles na maior distância possível.
Somente em refletor como filme adesivo
- Posicionar o refletor como filme adesivo de modo que o ponto do laser esteja o mais centralizado possível.
A regulagem mais precisa será feita posteriormente no sensor de distância. A posição do filme adesivo colado não poderá mais ser corrigida.
- Apertar o filme adesivo.
Somente em refletor num tubo quadrado
Arco rosqueado
- Aparafusar o suporte com o arco rosqueado.
Arco rosqueado |
Torque de aperto |
|---|---|
M8 |
25 Nm |
M10 |
50 Nm |
M12 |
75 Nm |
- Colocar as braçadeiras de tubos (2x) e fixar.
Tubo quadrado
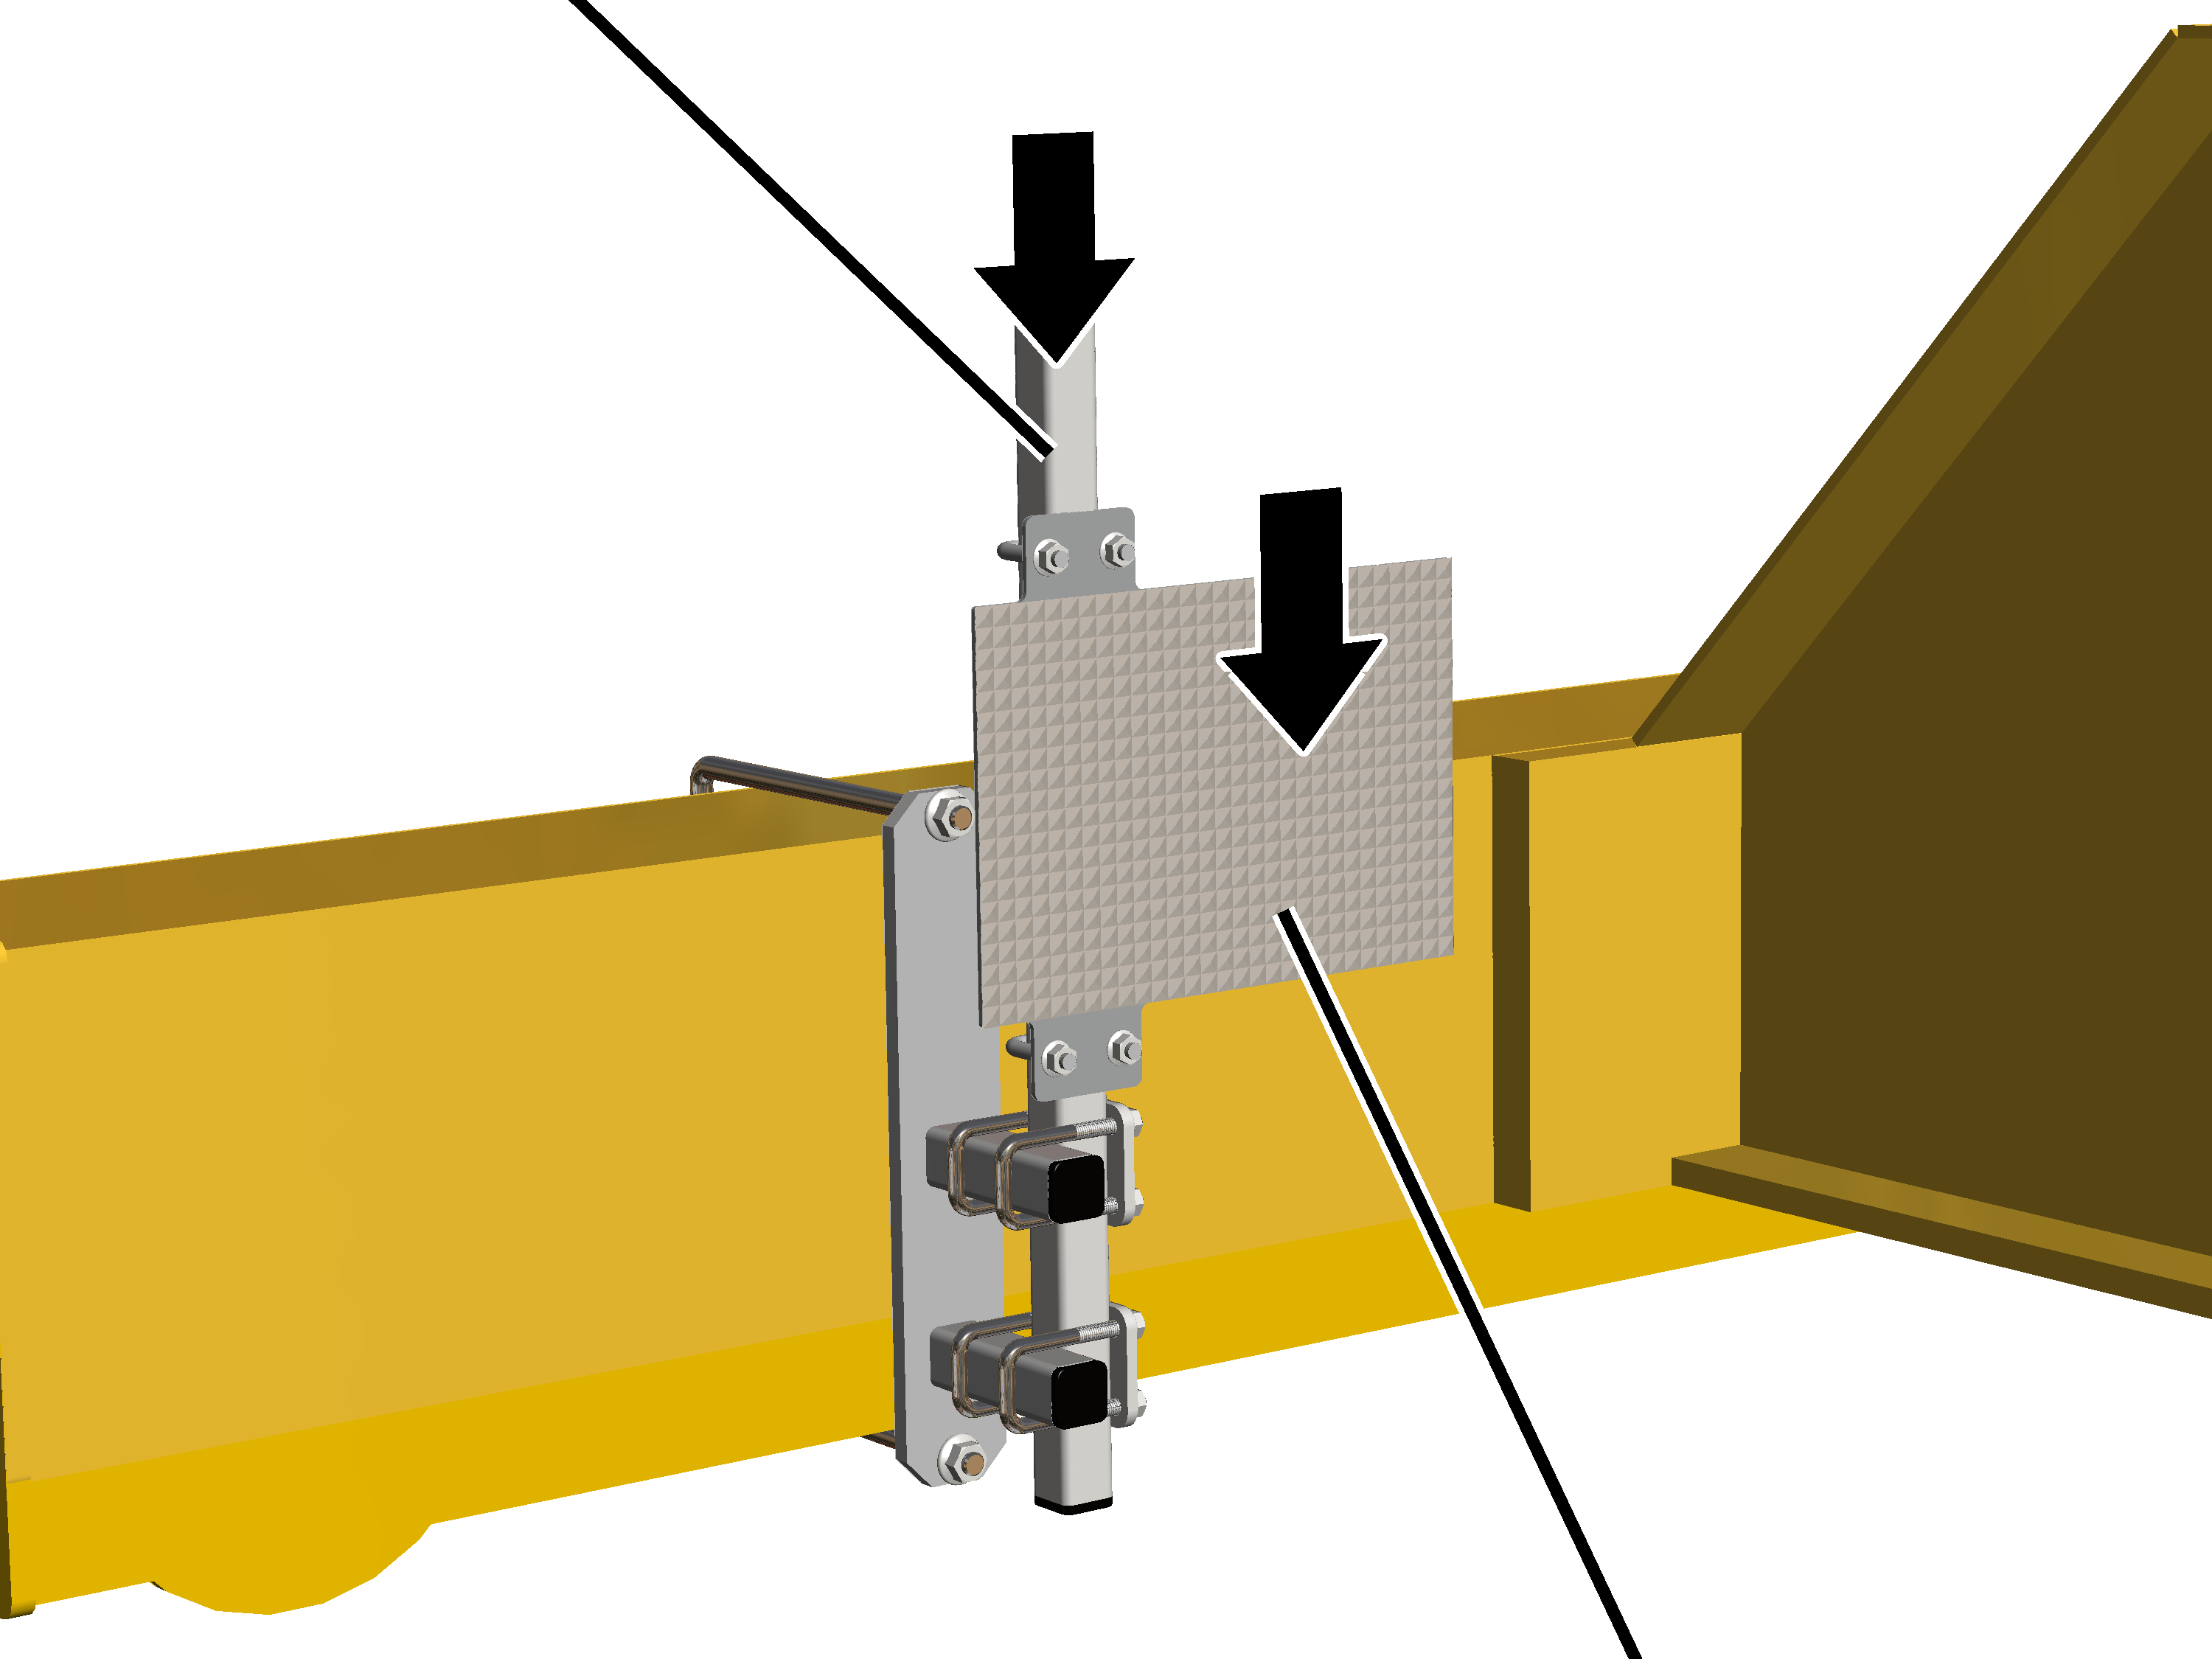
- Introduzir o tubo quadrado nas braçadeiras de tubos.
- Colocar o refletor sobre o tubo quadrado.
- Deslocar o refletor de modo que o ponto de laser fique o mais centralizado possível.
A regulagem mais precisa será feita posteriormente no sensor de distância.
- Aparafusar as braçadeiras de tubos e o refletor com porcas estriadas M8 (4x) e apertar manualmente.
Regular o sensor de distância
Somente no suporte
Parafuso de cabeça cilíndrica M6x20
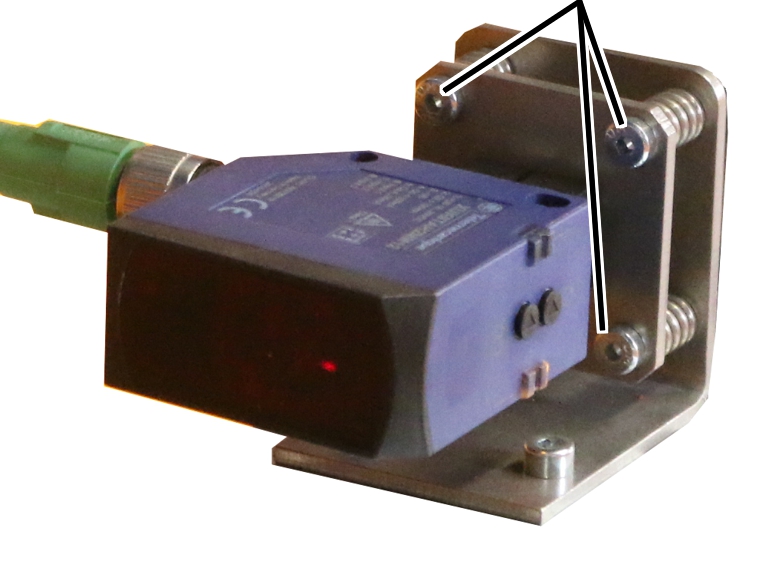
- Regular o sensor de distância com parafusos de cabeça cilíndrica M6x20 (3x) de modo que o ponto de laser fique o mais centralizado possível sobre o refletor.
- Quando o sensor de distância recebe o feixe de laser refletido pelo refletor, os LEDs no sensor de distância se acendem.
- Se o sensor de distância não receber o feixe de laser, um dos LEDs pisca.
Somente em suporte magnético
Regular o sensor de distância com a regulagem grosseira e de precisão, de modo que o ponto de laser fique centralizado exatamente sobre o refletor.
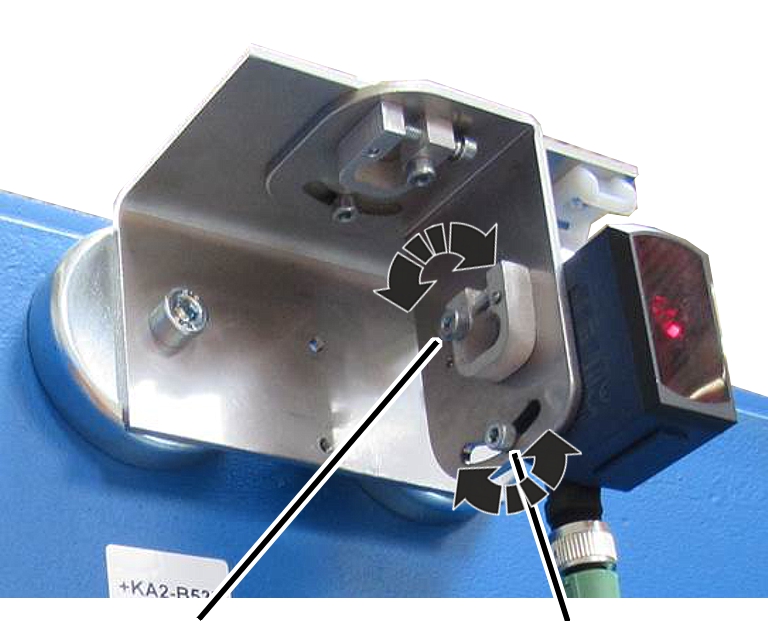
- Soltar o parafuso de cabeça cilíndrica no furo oblongo da regulagem grosseira e virar o sensor de distância.
- Se necessário: soltar o parafuso de cabeça cilíndrica da regulagem de precisão e, com o parafuso de cabeça cilíndrica curto posicionado na diagonal, regular o sensor de distância com precisão.
- Quando o sensor de distância recebe o feixe de laser refletido pelo refletor, os LEDs no sensor de distância se acendem.
- Se o sensor de distância não receber o feixe de laser, um dos LEDs pisca.
- Apertar os parafusos de cabeça cilíndrica longos (2x).
- Com o guindaste (ou com o trole), percorrer ao longo de toda a faixa deslocável de forma independente e verificar se o feixe de laser atinge o refletor em todas as posições, não saindo para o lado ou para cima/para baixo.
Acessar as configurações para o sensor de distância
Vista geral: navegação no KranOS |
|---|
Usuário "SERVICE" 🡪 Movimento do guindaste" 🡪 "Sensores de distância movimento do guindaste" |
Usuário "SERVICE" 🡪 "Movimento do trole" 🡪 "Sensores de distância movimento do trole" |
- Com o usuário "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- No menu principal, selecionar o motorredutor do trole ou o motorredutor da ponte rolante desejado (por exemplo, movimento do trole 1 ou movimento do guindaste).
- A janela para o motorredutor desejado é exibida.
- No menu "Configurações" (três barras horizontais), clicar no item do menu "Sensores de distância movimento do guindaste" (ou "Sensores de distância movimento do trole").
Executar teach-in do sensor de distância
Agora é executado o teach-in do sensor de distância. Para isso, o guindaste/trole é movido para a posição desejada e, no ABUControl, é salvo o valor determinado pelo sensor de distância para esta posição.
Botão de comando "Modo teach-in"
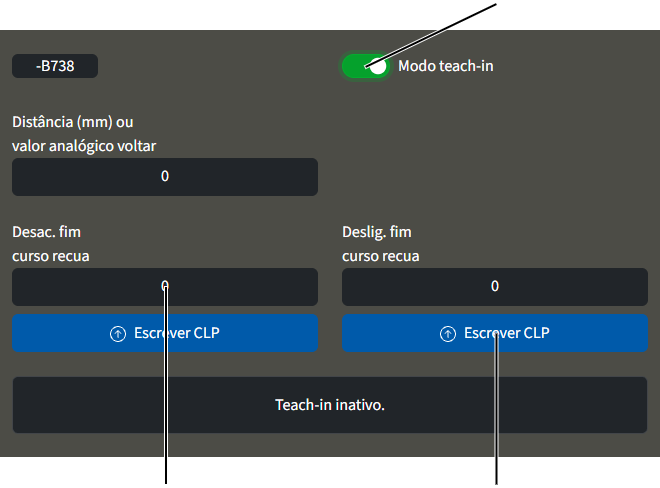
- Clicar no botão de comando "Modo teach-in".
- O botão de comando é exibido com fundo verde.
- O modo teach-in está ligado.
- É exibido o aviso "Fazer ponte limitador de curso".
Agora eventuais pontos de comutação eventualmente já salvos para desaceleração de fim de curso e desligamento de fim de curso são ignorados.
Com isso, o trole (o guindaste) pode ser deslocado para quaisquer novas posições.
- Um aviso será exibido informando qual ponto de comutação (desaceleração de fim de curso ou desligamento de fim de curso) deverá ser acessado.
- Deslocar o trole (o guindaste) para a posição correspondente.
O sensor de distância deverá estar afastado, no mínimo, em 0,35 m do refletor.
- Na coluna, para a qual deverá ser executado o teach-in do ponto de comutação, clicar na superfície de comando "Escrever CLP".
- O valor medido para a posição atual será exibido no campo de texto.
O valor exibido é um valor de medição sem unidade de medida, a partir do qual será calculada posteriormente a posição.
- Repetir o procedimento para todos os demais pontos de comutação.
Depois que os pontos de comutação estiverem salvos:
- O modo teach-in é finalizado automaticamente.
- A ponte dos limitadores de curso é desligada automaticamente.
Calibrar o sistema de medição da carga suspensa com uma carga erguida
O sistema de medição da carga suspensa determina continuamente a carga atual no gancho de suspensão. Este valor é necessário para muitas funções do guindaste, principalmente para a segurança contra sobrecarga.
O sistema de medição da carga suspensa deve ser calibrado uma vez com uma carga de teste erguida para poder avaliar a carga amarrada.
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Premissas para calibrar:
- Para calibrar, é necessária uma carga de teste.
- O peso da carga de teste deve ser conhecido com exatidão.
- O peso da carga de teste deve corresponder, de preferência, à capacidade de carga máxima do guindaste/do trole ou estar o máximo possível próximo da capacidade de carga máxima do guindaste/do trole.
Para o teste dinâmico da capacidade de carga do guindaste, é aplicada normalmente uma carga de teste com 110 % da capacidade de carga máxima do guindaste. Por via de regra, esta também pode ser utilizada para a calibração.
Uma carga acima da capacidade de carga máxima do guindaste só pode ser erguida por uma pessoa qualificada para a inspeção antes da primeira colocação em operação de instalações de pontes rolantes.
Em uma carga acima de 110 % da capacidade de carga máxima do guindaste, o ABUControl bloqueia a função de erguer. Nesse caso, a carga não pode mais ser erguida, somente baixada.
Acessar a calibração do mecanismo de levantamento
Vista geral: navegação no KranOS |
|---|
Usuário "SERVICE" 🡪 "Mecanismo de levantamento" 🡪 "Calibração mecanismo de levantamento" |
- Com o usuário "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- No menu principal, selecionar o mecanismo de levantamento desejado (por exemplo, mecanismo de levantamento 1).
- A janela para o mecanismo de levantamento desejado é exibida.
- No menu "Configurações" (três barras horizontais), clicar no item do menu "Calibração mecanismo de levantamento".
Selecionar canais de medição de carga
Para calibrar com uma carga de teste erguida, está prevista a área esquerda na janela "Calibração mecanismo de levantamento". A área direita com a superfície de comando "Calibrar sensor de carga" é necessária somente quando a travessa do ponto fixo ou o sensor de carga tiver sido substituído.
Campo de digitação "Carga de teste"Superfície de comando" "Calibrar sensor de carga"
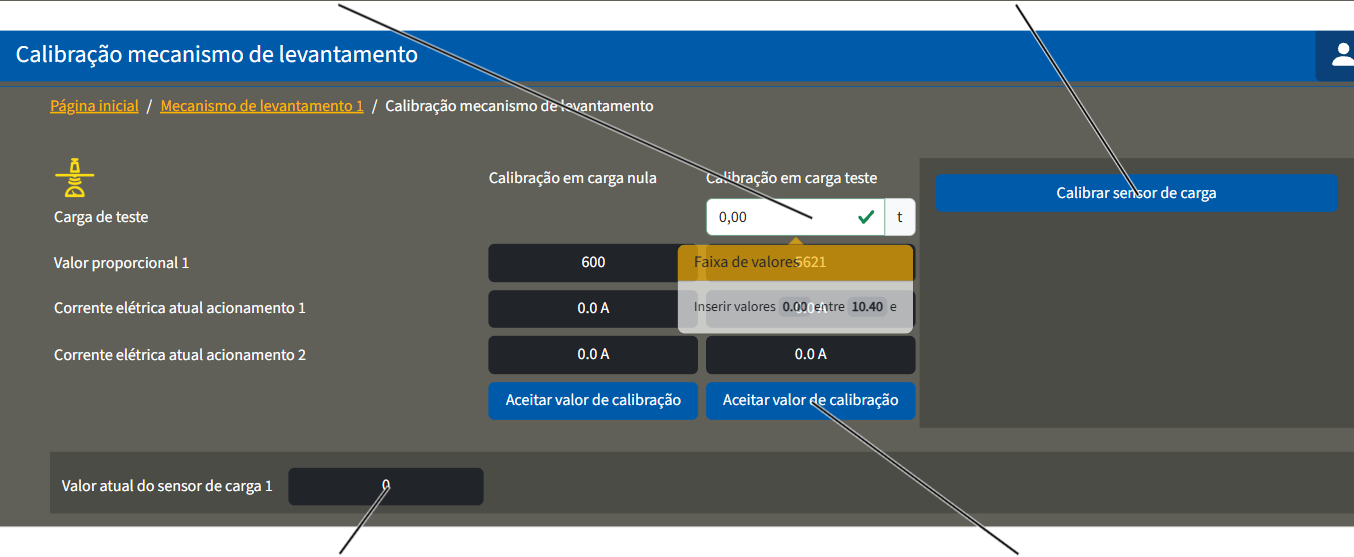
sensor de cargaSuperfície de comando "Aceitar valor de calibração"
- A janela "Calibração mecanismo de levantamento" é exibida.
- No campo "Valor atual do sensor de carga", é exibido o valor de medição atual do sensor de carga e atualizado continuamente.
O valor atual das células "Valor proporcional" e o "Valor atual do sensor de carga" são valores de medição sem unidade de medida, a partir dos quais será calculada posteriormente a carga.
Calibrar a carga nula
- Se necessário: tirar a carga e os meios de amarração da carga do gancho de suspensão.
- Erguer/baixar o gancho de suspensão vazio de modo que fique suspenso relativamente bem alto, p. ex. um metro abaixo da posição superior do gancho.
Com isso, o peso do cabo desenrolado não é medido junto.
Valor proporcional medido
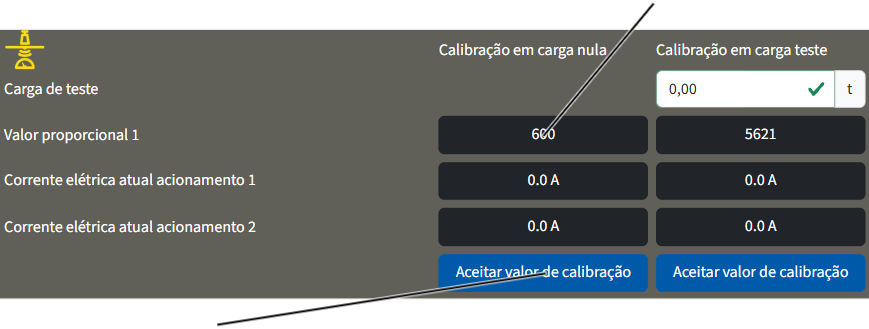
- Clicar na superfície de comando "Aceitar valor de calibração" na coluna "Calibração em carga nula".
- O valor atual é salvo como carga nula e exibido no campo "Valor proporcional" na coluna "Calibração em carga nula".
Calibrar a carga de teste
Campo de digitação "Carga de teste"
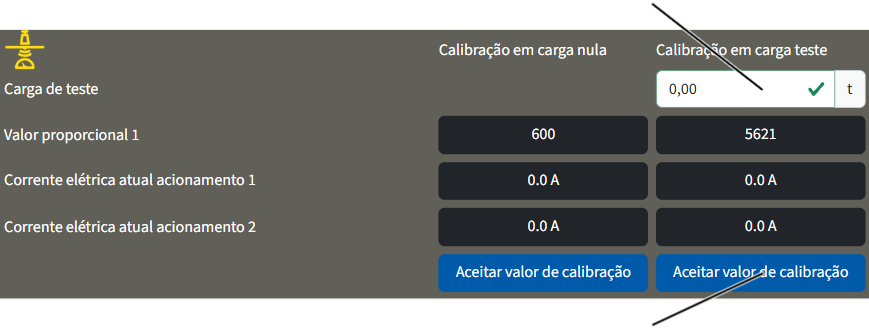
- Clicar no campo de digitação "Carga de teste" na coluna "Calibração em carga de teste".
- Inserir o peso da carga de teste.
- O valor inserido é aceito.
- Observar as normas de segurança do trabalho e erguer a carga de teste.
- Aguardar até que a carga de teste esteja suspensa no gancho de suspensão sem se movimentar mais.
- Clicar na superfície de comando "Aceitar valor de calibração" na coluna "Calibração em carga de teste".
- O valor determinado na atual carga de teste será salvo. O valor exibido no campo "Valor proporcional" na coluna "Calibração em carga de teste" se refere à carga nominal do guindaste. Se o guindaste tiver sido calibrado com uma carga de teste inferior à carga nominal, o valor no campo "Valor proporcional" será mostrado na carga nominal, arredondado para cima. O valor mostrado no campo "Carga proporcional" será então mais alto do que o valor constante no campo "Valor atual do sensor de carga".
Transpor a segurança contra sobrecarga
Para o teste antes da primeira colocação em operação, deve ser feito um teste estático com 1,25 vezes o peso da capacidade de carga máxima do guindaste e um teste dinâmico com 1,1 vezes o peso da capacidade de carga máxima do guindaste.
Para isso, a segurança contra sobrecarga do guindaste deve ser transposta por ponte.
Se uma carga for erguida com mais do que 110 por cento da capacidade de carga máxima:
- A segurança contra sobrecarga do guindaste responde.
- A carga não pode continuar a ser erguida.
- A carga somente ainda pode ser baixada.
No caso de uma segurança contra sobrecarga com ponte depois de ter respondido ao se encontrar acima de 110 por cento:
- Agora a carga pode continuar a ser erguida.
- Se a carga se reduzir para abaixo de 100 por cento da capacidade de carga máxima, a carga pode ser novamente baixada e erguida sem fazer ponte para a segurança contra sobrecarga.
Fazer ponte em segurança contra sobrecarga
Transpor a ponte da segurança contra sobrecarga via acoplamento:
Régua de conector fêmea ‑X103
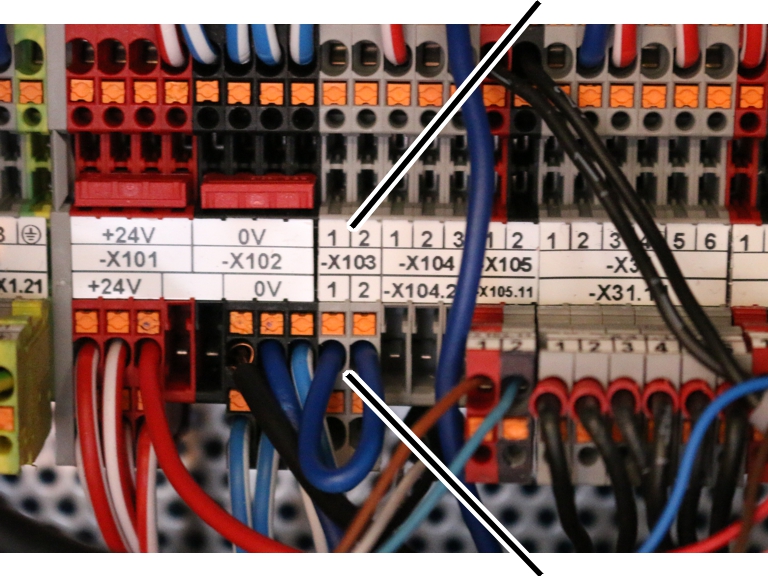
- Abrir o comando do trole.
- Procurar a régua de conector fêmea ‑X103.
- Introduzir um acoplamento de dois pinos com ponte na régua de conector fêmea.
Um acoplamento com ponte adequada se encontra na pasta dos documentos/livro de registro das inspeções do guindaste.
- Agora a segurança contra sobrecarga está ligada em ponte.
No mostrador de matriz de LED: é exibido o aviso "F0021: Segurança contra sobrecarga com ponte".
- Após 15 minutos: a segurança contra sobrecarga será religada automaticamente.
No mostrador de matriz de LED: é exibido o aviso "F0022: Überlast-Sicherung überbrückt: Zeit überschritten" (Segurança contra sobrecarga c/ponte: tempo ultrapassado).
Se a segurança contra sobrecarga necessitar novamente de ponte, o acoplamento deve ser tirado primeiro e depois colocado novamente.
Se o acoplamento estiver ligado em ponte e se o ABUControl for reiniciado, a segurança contra sobrecarga não estará automaticamente em ponte. No lugar disso, é mostrado o aviso "F0023 Segurança contra sobrecarga: remover ponte".
A segurança contra sobrecarga só será transposta em ponte se o acoplamento for colocado com ponte num guindaste ligado.
Transpor a segurança contra sobrecarga via KranOS:
Vista geral: navegação no KranOS |
|---|
Usuário "SERVICE" 🡪 "Mecanismo de levantamento" |
- Com o usuário "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- No menu principal, selecionar o mecanismo de levantamento desejado (por exemplo, mecanismo de levantamento 1).
- A janela para o mecanismo de levantamento desejado é exibida.
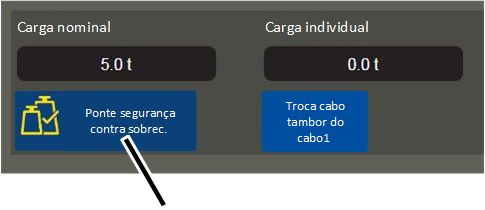
- Clicar na superfície de comando "Ponte segurança contra sobrecarga".
- A superfície de comando é exibida com fundo vermelho.
- Agora a segurança contra sobrecarga está ligada em ponte.
- Após 15 minutos: a segurança contra sobrecarga será religada automaticamente.
Se depois disso a segurança contra sobrecarga tiver que ser ligada em ponte novamente, a superfície de comando deve ser ativada novamente.
Reativar a segurança contra sobrecarga
Assim que o teste estático e dinâmico estiver concluído:
- Desconectar o acoplamento da régua de conector fêmea ‑X103.
ou
Clicar na superfície de comando "Ponte segurança contra sobrecarga".
- A segurança contra sobrecarga está ligada novamente.
- A superfície de comando não é mais exibida com fundo vermelho.
- Pressionar o botão de parada de emergência e destravar novamente.
ou
Pressionar a buzina.
- Desse modo, o aviso de erro no ABUControl está confirmado.
Montar o transmissor infravermelho para transmissão dos sinais na anticolisão dependente da carga
Em uma anticolisão dependente da carga, deve ser conhecido, nos dois comandos, no guindaste e no guindaste em movimento contrário, se, nesse momento, no guindaste em movimento contrário, a carga está abaixo ou acima da carga configurada. Esta informação é transmitida com um transmissor infravermelho entre os dois guindastes. Para esta finalidade, cada guindaste tem um transmissor infravermelho para transmissão dos sinais como aparelho transmissor e um transmissor infravermelho como aparelho receptor.
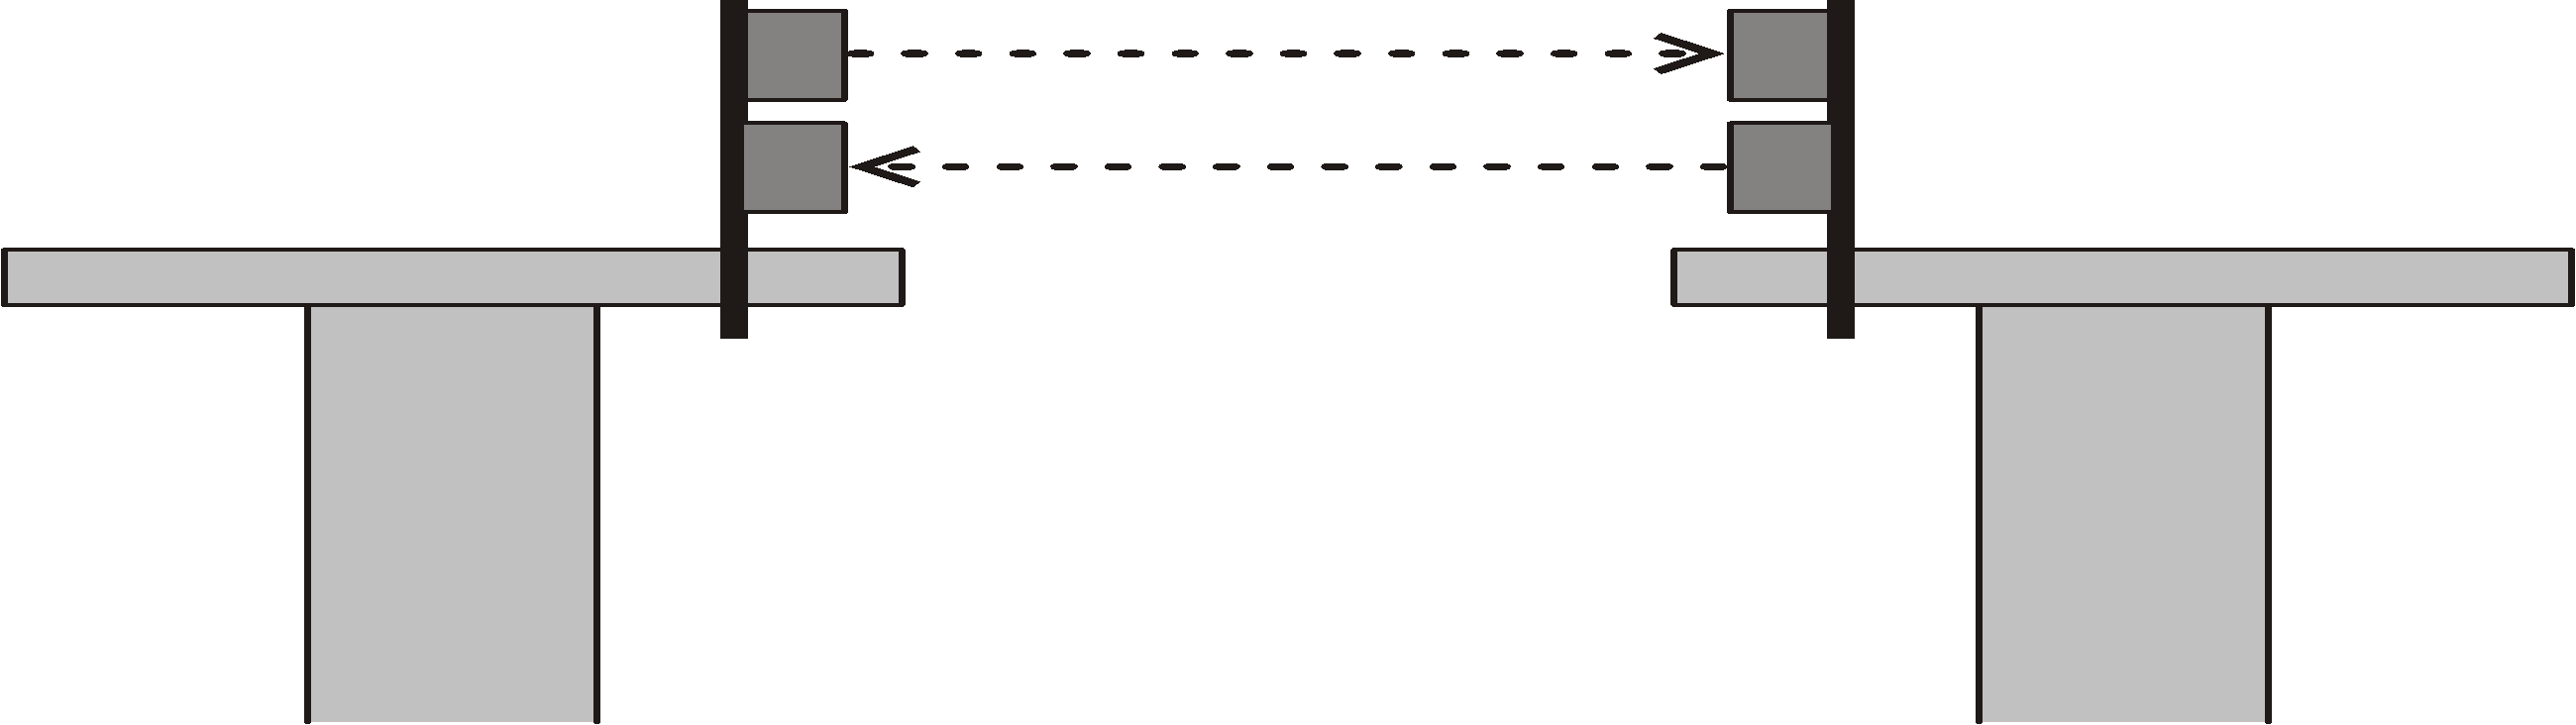
- Os transmissores infravermelhos para transmissão do sinal de liberação são montados nas extremidades opostas das cabeceiras dos guindastes.
- Em cada guindaste é montado um aparelho transmissor e um aparelho receptor.
- Num dos guindastes, o aparelho transmissor é montado em cima e o aparelho receptor, embaixo. No outro guindaste, de modo inverso.
Montar o suporte para os transmissores infravermelhos
Arco rosqueado
- Fixar o suporte nas extremidades opostas das cabeceiras.
- Aparafusar o suporte com o arco rosqueado.
Arco rosqueado |
Torque de aperto |
|---|---|
M8 |
25 Nm |
M10 |
50 Nm |
M12 |
75 Nm |
- Colocar as braçadeiras de tubos (2x) e fixar.
Somente no caso de transmissores infravermelhos sobrepostos
Suporte para os transmissores infravermelhos
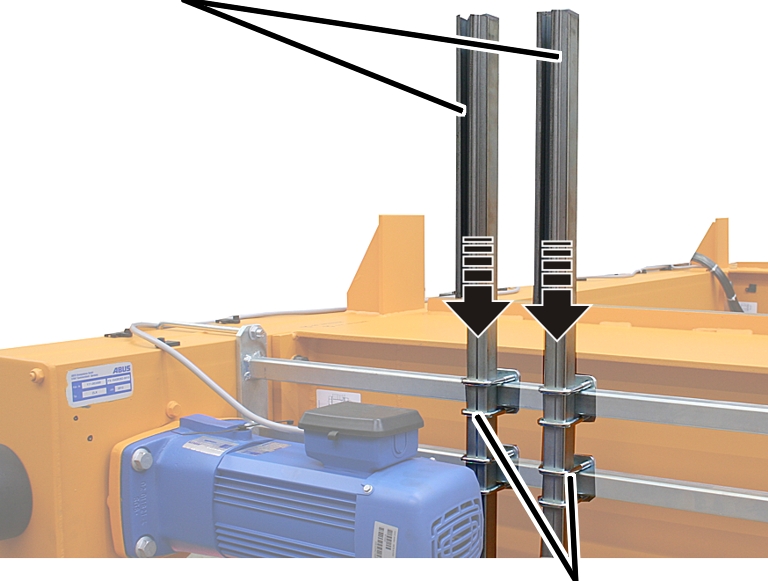
- Introduzir o suporte para os transmissores infravermelhos (2x) nas braçadeiras de tubos.
- Alinhar os suportes e aparafusar manualmente as braçadeiras de tubos.
Montar os transmissores infravermelhos
Transmissores infravermelhos
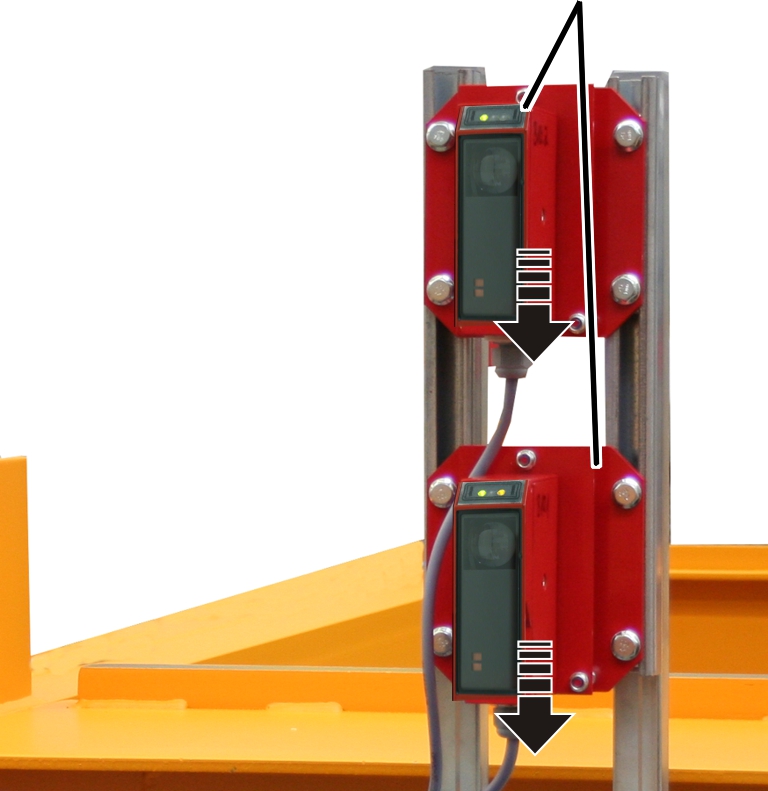
- Introduzir os transmissores infravermelhos nos suportes.
- Aparafusar os transmissores infravermelhos manualmente.
- Montar os cabos de ligação dos transmissores infravermelhos até a caixa de comando do guindaste e fixar com braçadeiras de cabos.
Somente em transmissores infravermelhos dispostos lado a lado
Se houver pouco espaço acima da viga principal devido à baixa altura de montagem do guindaste, os transmissores infravermelhos não devem ser montados um acima do outro, mas um ao lado do outro com suportes adicionais.
Suporte para os transmissores infravermelhos
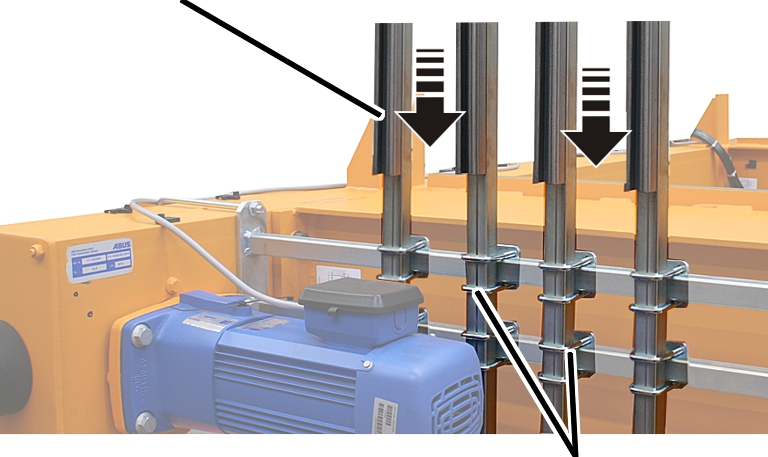
- Introduzir o suporte para os transmissores infravermelhos (4x) nas braçadeiras de tubos.
- Alinhar os suportes e aparafusar manualmente as braçadeiras de tubos.
Montar os transmissores infravermelhos
Transmissores infravermelhos
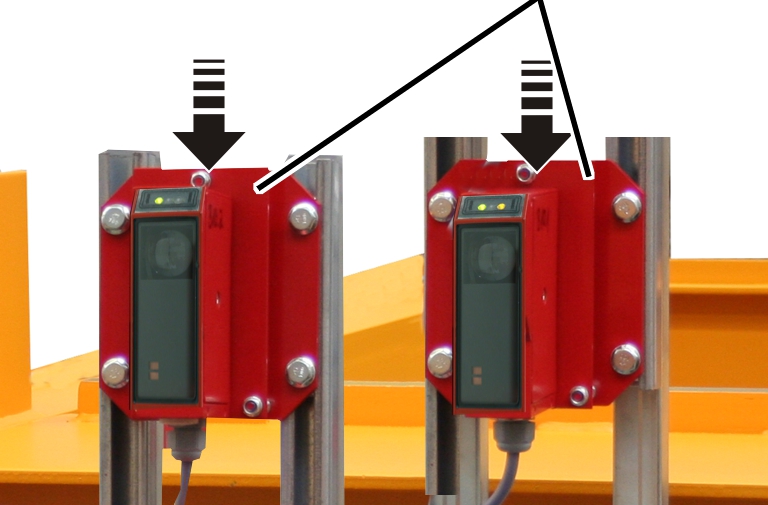
- Introduzir os transmissores infravermelhos nos suportes.
- Aparafusar os transmissores infravermelhos manualmente.
- Montar os cabos de ligação dos transmissores infravermelhos até a caixa de comando do guindaste e fixar com braçadeiras de cabos.
Somente em transmissores infravermelhos na cabeceira
Transmissores infravermelhosSuporte para os transmissores infravermelhos
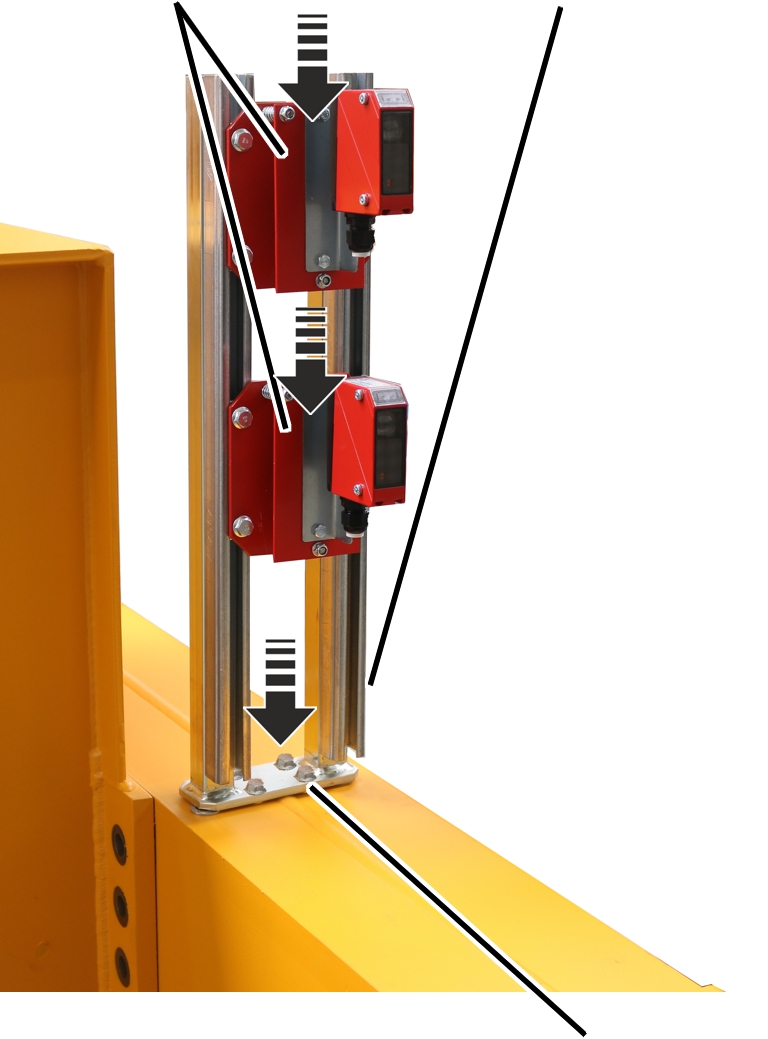
- Posicionar o suporte dos transmissores infravermelhos sobre os furos na cabeceira.
- Apertar o suporte dos transmissores infravermelhos com parafusos estriados M8x20.
- Introduzir os transmissores infravermelhos nos suportes.
- Aparafusar os transmissores infravermelhos manualmente.
- Montar os cabos de ligação dos transmissores infravermelhos até a caixa de comando do guindaste e fixar com braçadeiras de cabos.
Alinhar os transmissores infravermelhos
LED verde: tensão de serviçoLED amarelo (somente no aparelho receptor): existe contato visual com o aparelho transmissor
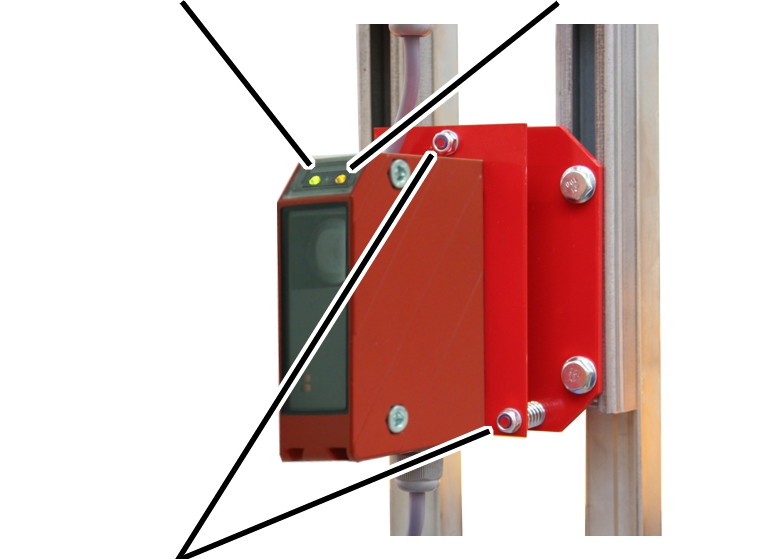
- Alinhar os dois transmissores infravermelhos no guindaste e no guindaste em movimento contrário com ajuda das porcas de autoaperto. O LED amarelo no aparelho receptor deve estar aceso.
- LED verde (no aparelho transmissor e no aparelho receptor): tensão de serviço está ligada.
- LED amarelo (somente no aparelho receptor): existe contato visual com o aparelho transmissor.
- Assim que o guindaste puder ser deslocado: com o guindaste e o guindaste em movimento contrário, percorrer a via de rolamento da ponte rolante completa em distâncias diferentes e verificar se o alinhamento dos transmissores infravermelhos está correto (o LED amarelo no aparelho receptor (existe contato visual) deve estar aceso em toda a faixa deslocável de forma independente). Se necessário, realinhar os transmissores infravermelhos.
Devido a desvios na posição da via de rolamento da ponte rolante, o alinhamento dos transmissores infravermelhos entre si pode divergir.
Instalar a antena de base magnética para o módulo de transmissão de dados
Na operação em tandem, os comandos ABUControl dos dois guindastes são conectados entre si sem fio, via módulo de transmissão de dados e transmitem reciprocamente os modos operacionais.
As antenas de base magnética dos módulos de transmissão de dados devem ser posicionadas nos troles em dependência das circunstâncias do hangar.
Em guindastes com controle da operação Tandem:
As antenas de base magnética dos módulos de transmissão de dados estão conectadas, os cabos de ligação estão instalados e conduzidos para fora da caixa de relés ou preparados para este fim.
Armação do troleAntena de base magnética
- Instalar as antenas de base magnética nos dois troles de modo que haja contato visual entre elas.
- Dependendo do modelo do guindaste e do trole, da altura da viga principal e das circunstâncias do hangar, a antena de base magnética pode ser instalada, por exemplo, na armação do trole ou na cabeceira no outro lado da armação do trole para que aponte na direção da ponte secundária. O cabo de ligação da antena de base magnética tem comprimento suficiente e pode ser conduzido através dos canais de instalação existentes.
- Se necessário, conduzir o cabo de ligação da antena de base magnética para fora da caixa de relés. Ver "Introduzir os cabos de ligação na carcaça flangeada".
- Montar a antena de base magnética de modo que, na movimentação do guindaste ou no movimento do trole, ela não se enganche em nada.
Montar e conectar o medidor de inclinação
Na função Condução do gancho/centragem do gancho (opção), a deflexão do cabo é medida por meio de um medidor de inclinação.
Primeiramente deve ser montado o medidor de inclinação e realizado um percurso de calibração, no qual é salva a posição zero do cabo. Ver "Calibrar o medidor de inclinação". A seguir, deve ser informado, no KranOS, o alinhamento do medidor de inclinação.
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Preparar a guia do inclinômetro
Somente em medidor de inclinação para talha de cabo de aço D com relação tramos de corrente/ motores 4/2 ou 8/2 e talha de cabo de aço Z
No caso de uma talha de cabo de aço D com relação tramos de corrente/motores 4/2 ou 8/2, ou de uma talha de cabo de aço tipo Z, é montado uma guia do inclinômetro de múltiplas partes, que é fixado ao redor do cabo. No guia do inclinômetro é instalado o medidor de inclinação, que mede o ângulo de inclinação do cabo. O cabo pode passar através da guia do inclinômetro. Para que a guia do inclinômetro possa ser fixada ao redor do cabo, ela deve primeiro ser desmontada, de modo que as duas metades possam ser montadas ao redor do cabo.
Se a talha de cabo de aço for desmontada do guindaste, depois montada, transportada com guindaste ou empilhadeira, ou montada em um caminhão, a guia do inclinômetro deve ser desmontada para evitar que seja danificada.
cilíndricoPino
cilíndrico
- Tirar os pinos cilíndricos (2x).
- Soltar os parafusos de cabeça lenticular K4x17 (2x).
- Separar as duas metades da guia do inclinômetro.
Montar o medidor de inclinação
Somente em talha de cabo de aço com travessa do ponto fixo
Em talhas de cabo de aço com travessa do ponto fixo, o medidor de inclinação está fixado ao ponto fixo do cabo de aço por meio de um dispositivo de aperto.
PlacaPonto fixo do cabo de aço
- Aparafusar o suporte, a placa e a contraparte de fixação com parafusos de cabeça cilíndrica M4x16 (3x) em torno do ponto fixo do cabo de aço.
- Aparafusar os parafusos de cabeça cilíndrica M4x16 (3x) nas porcas de pressão da contraparte de fixação. 5 Nm.
Porca de pressãoMedidor de inclinação
- Aparafusar o medidor de inclinação firmemente parafusos de cabeça cilíndrica M4x16 (2x) na placa. 5 Nm.
Na parte traseira da placa, encontram-se as porcas de pressão, nas quais são aparafusados os parafusos de cabeça cilíndrica.
Somente em talha de cabo de aço D com relação tramos de corrente/motores 4/2 ou 8/2 e em GM 5000
Na talha de cabo de aço D GM 5000 com relação tramos de corrente/motores 4/2 ou 8/2, a placa de soldagem é fixada internamente na parede lateral do suporte da travessa da polia de desvio, na qual é montada a guia do inclinômetro.
Parafuso estriado M6x12Placa para soldagem
- Aparafusar o suporte com parafusos estriados M6x12 (2x) na placa de soldagem, na parte interna da placa lateral. 19 Nm.
Parafuso sextavado M6x25Suporte
- Introduzir o parafuso sextavado M6x25 com arruela plana através da suspensão cruzada no braço de sustentação e através da sustentação.
- Empurrar a porca sextavada M6 com arruela plana sobre o parafuso sextavado M6x25 e apertar. 10 Nm.
Metade da guia com braço de sustentação
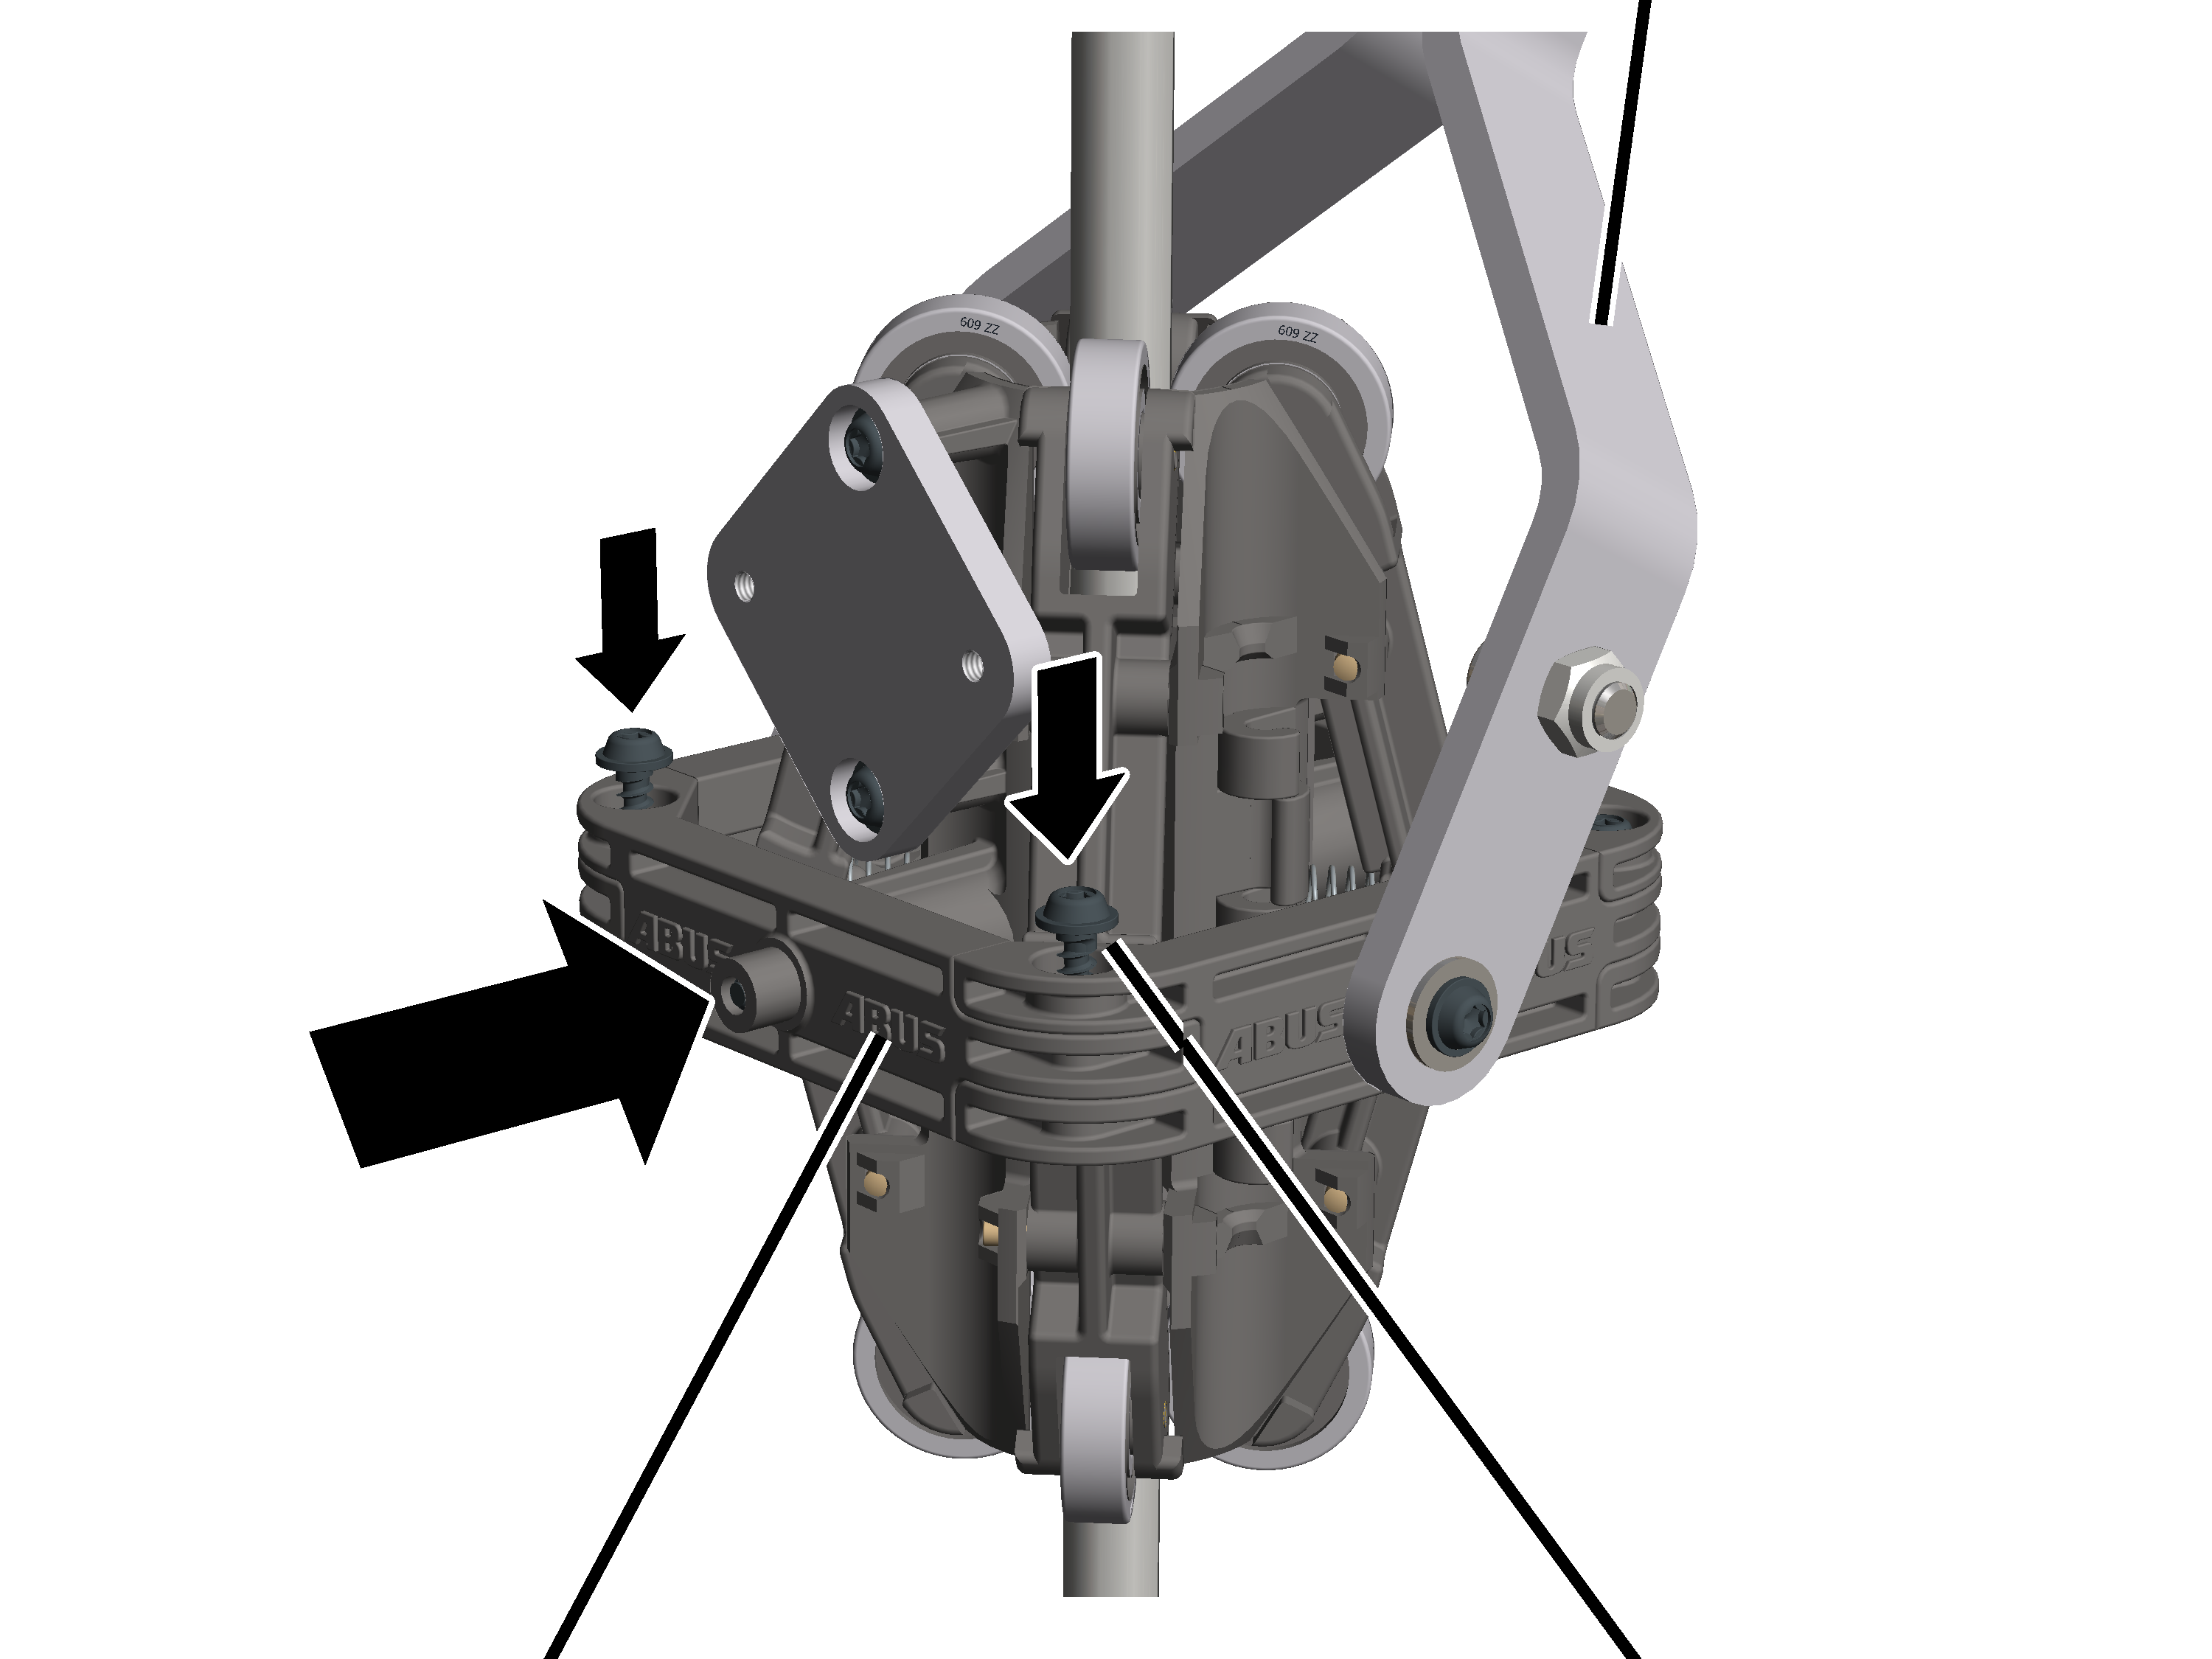
- Aparafusar a metade da guia anteriormente desprendida na outra metade da guia montada, com braço de sustentação com parafusos de cabeça lenticular K4x17 (2x). 1 Nm
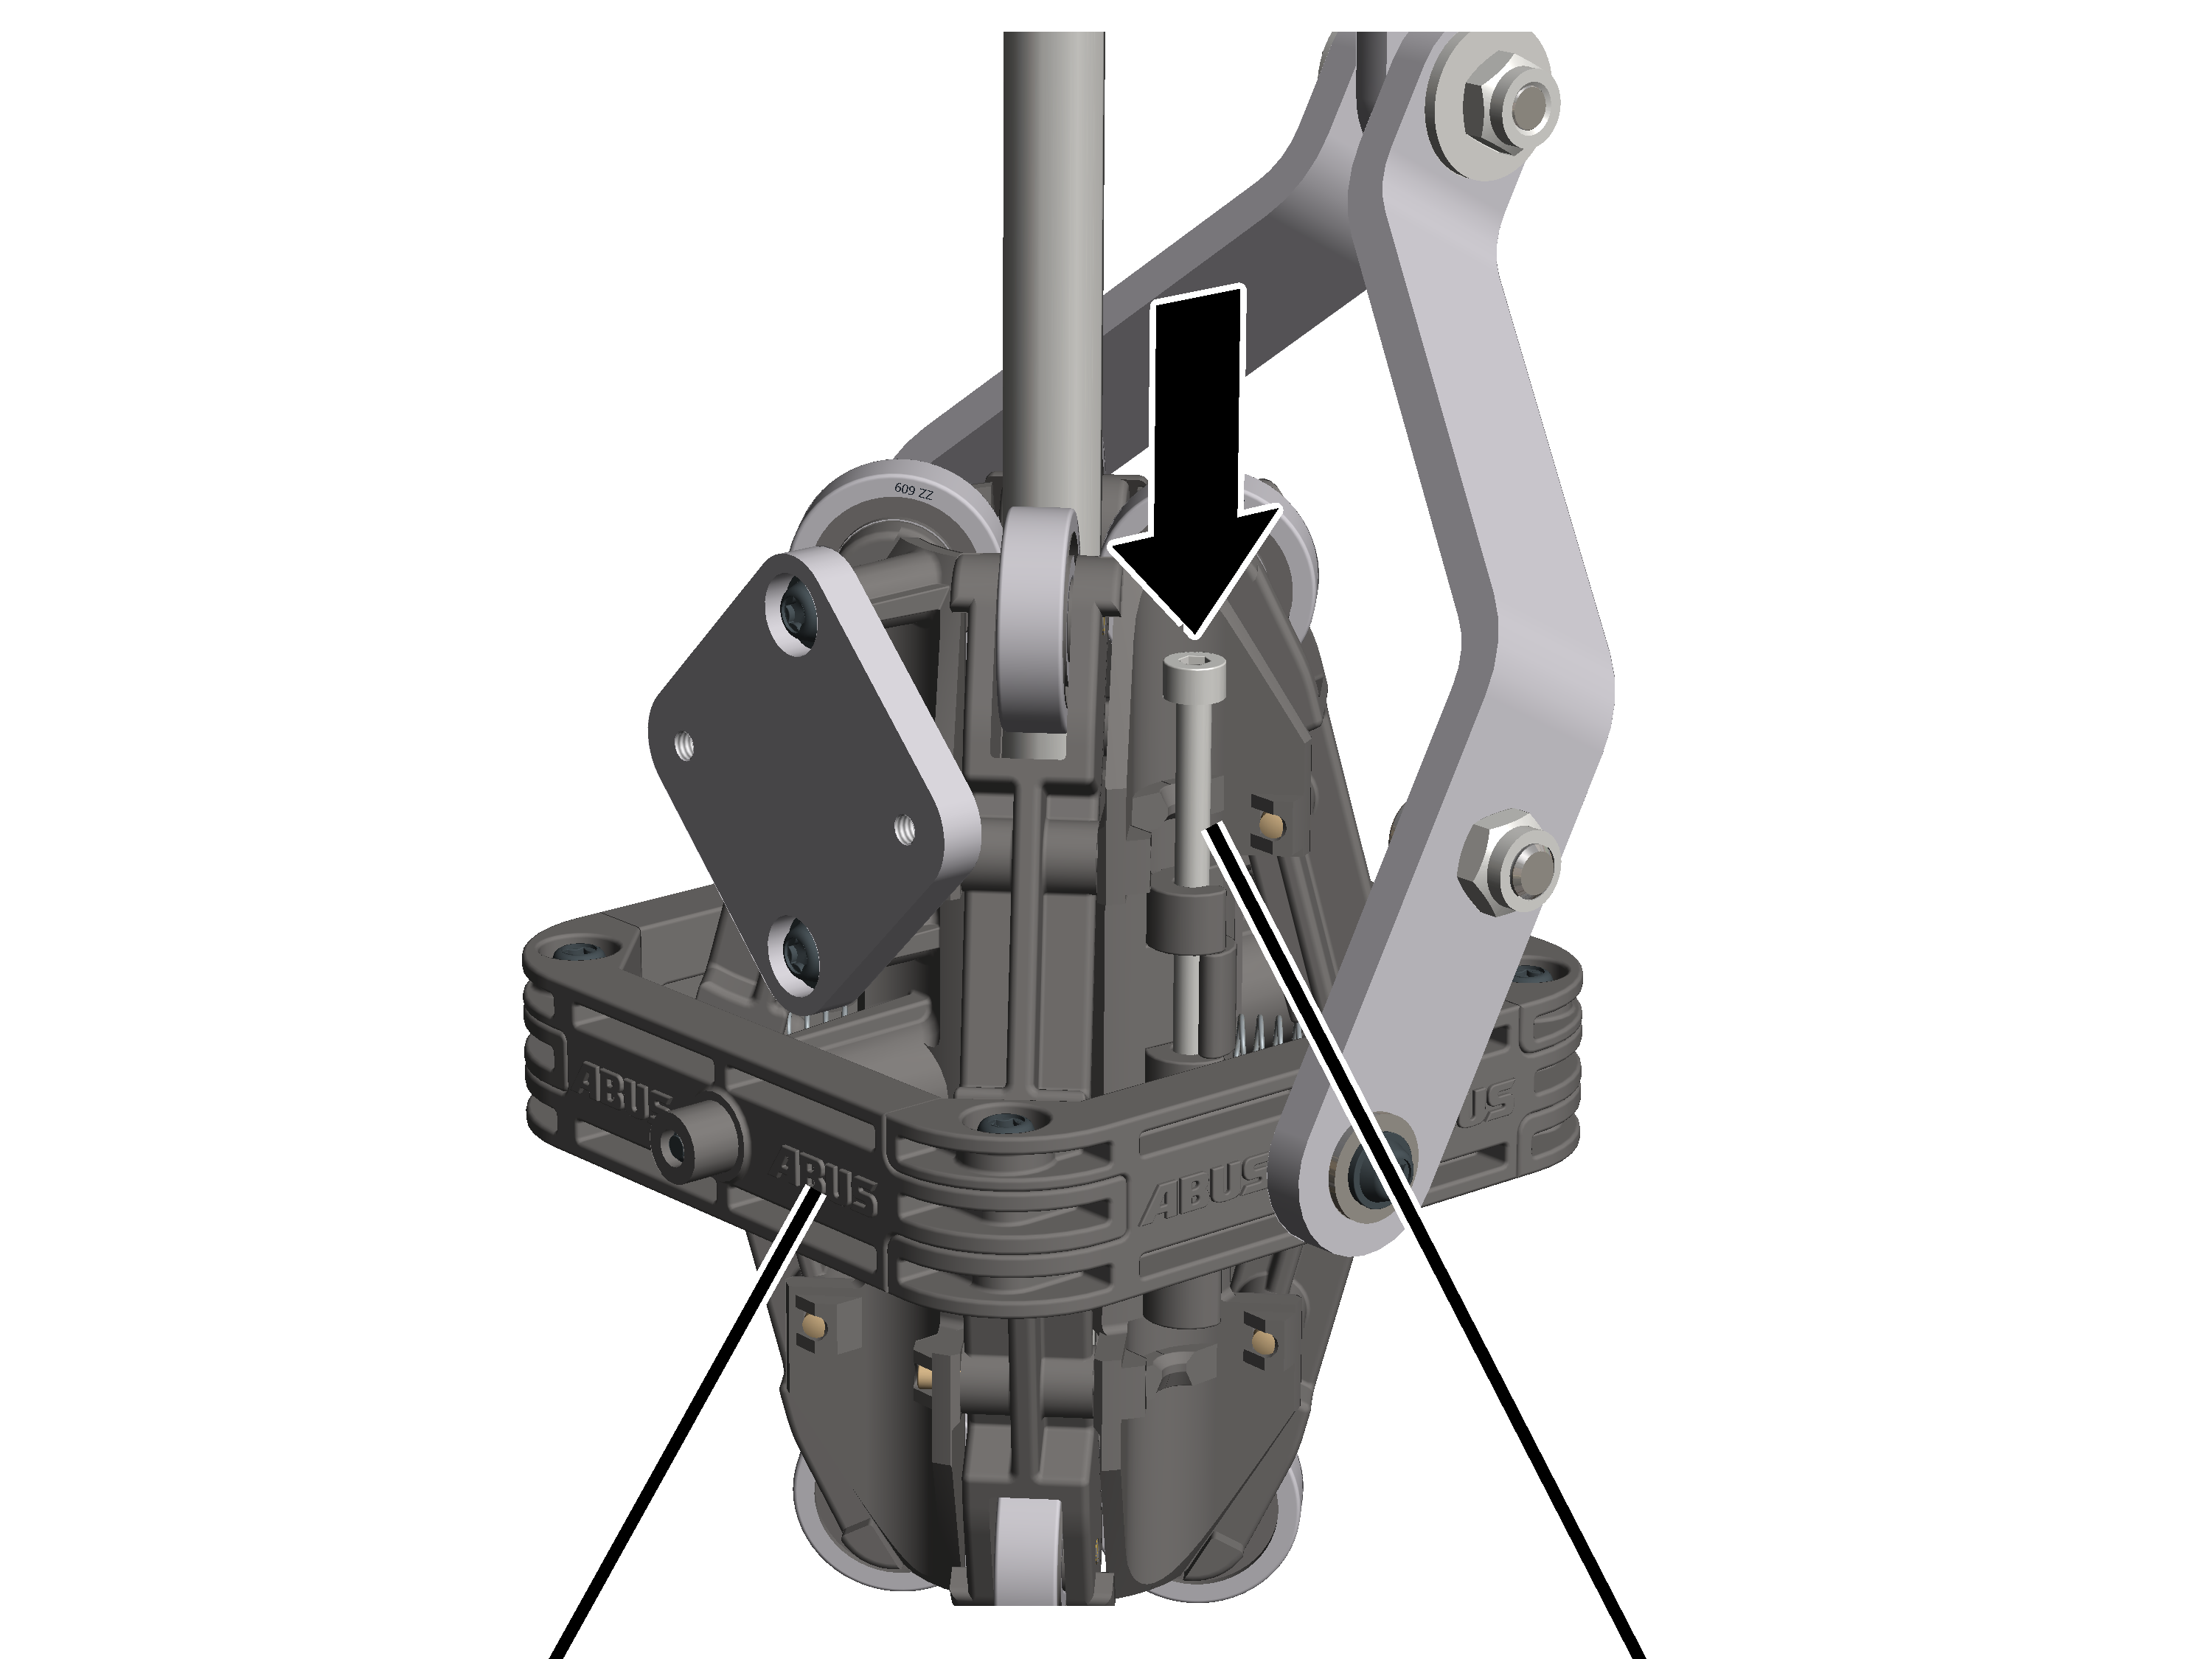
- Introduzir os pinos cilíndricos (2x) nas metades da guia até o encosto, acima da fixação.
Medidor de inclinaçãoPlaca
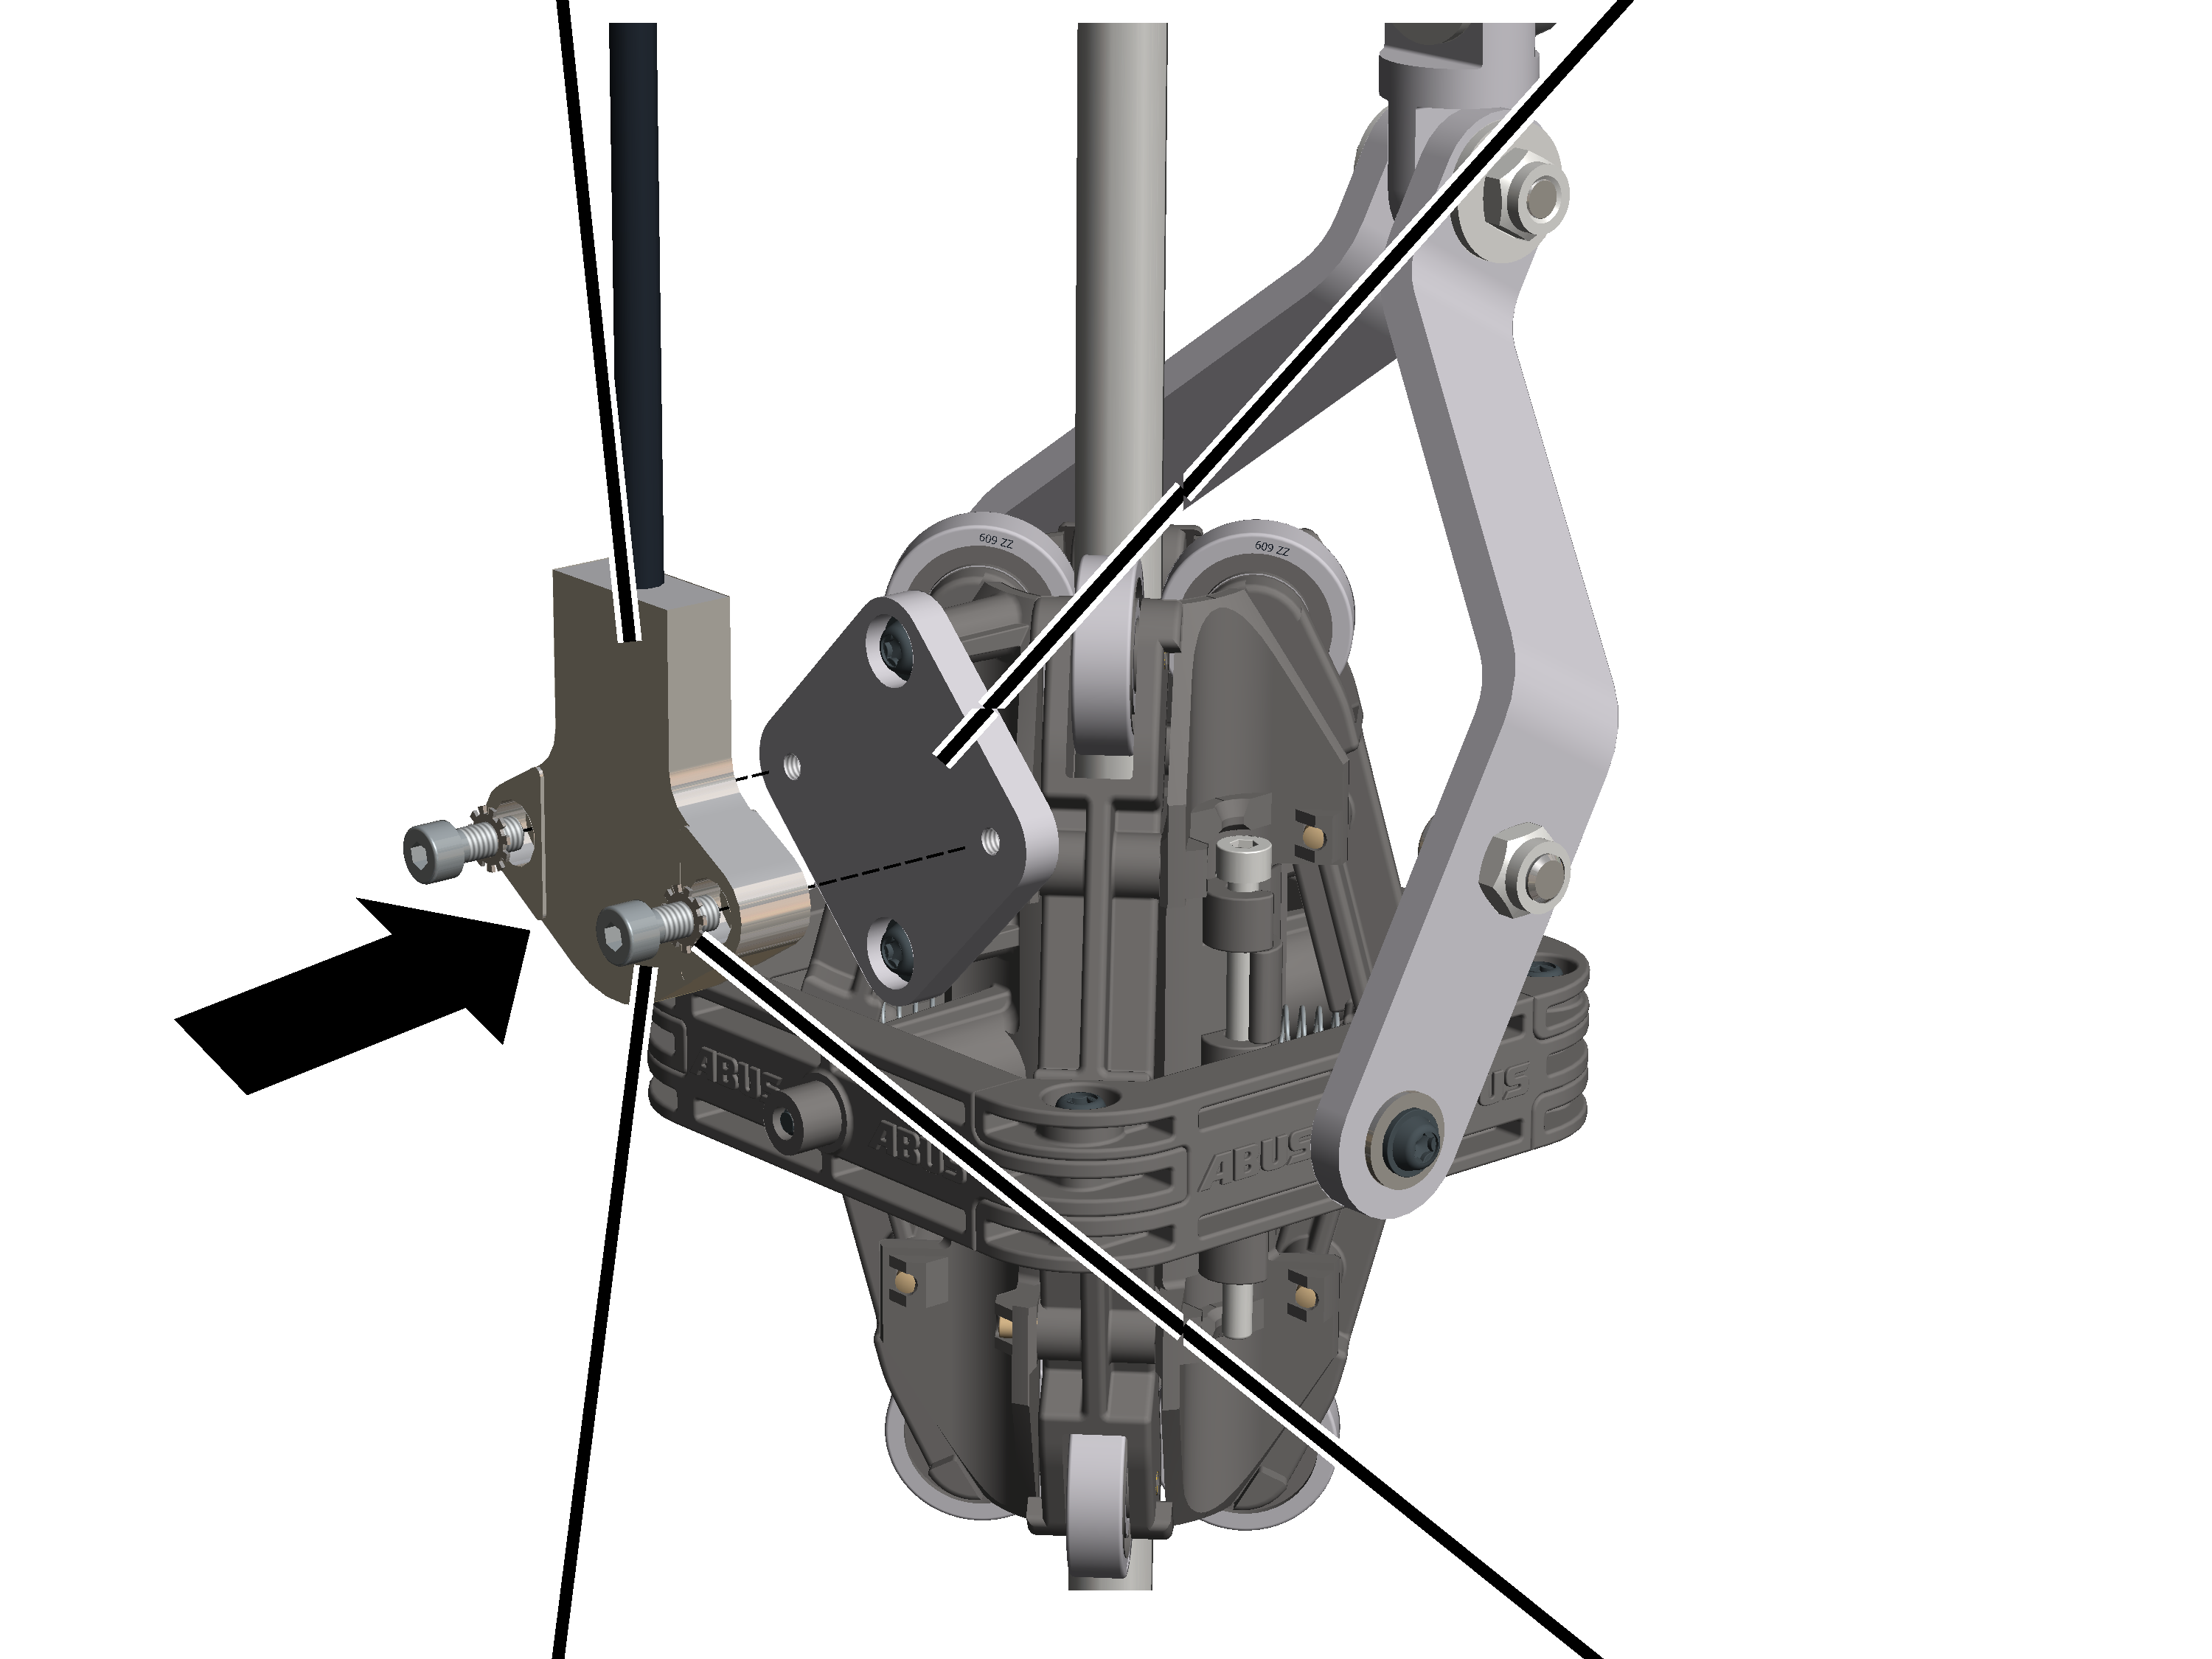
- Aparafusar o medidor de inclinação com parafusos de sextavado interno M4x12 (2x) e arruelas de segurança (2x) na placa da guia do inclinômetro. 3 Nm.
Somente em talha de cabo de aço D com relação tramos de corrente/motores 4/2 ou 8/2 e em GM 7000
Na talha de cabo de aço D GM 7000 com relação tramos de corrente/motores 4/2 ou 8/2, a placa de soldagem é fixada externamente na placa lateral do suporte da travessa da polia de desvio, na qual é montada a guia do inclinômetro.
Parafusos estriados M6x12Placa para soldagem
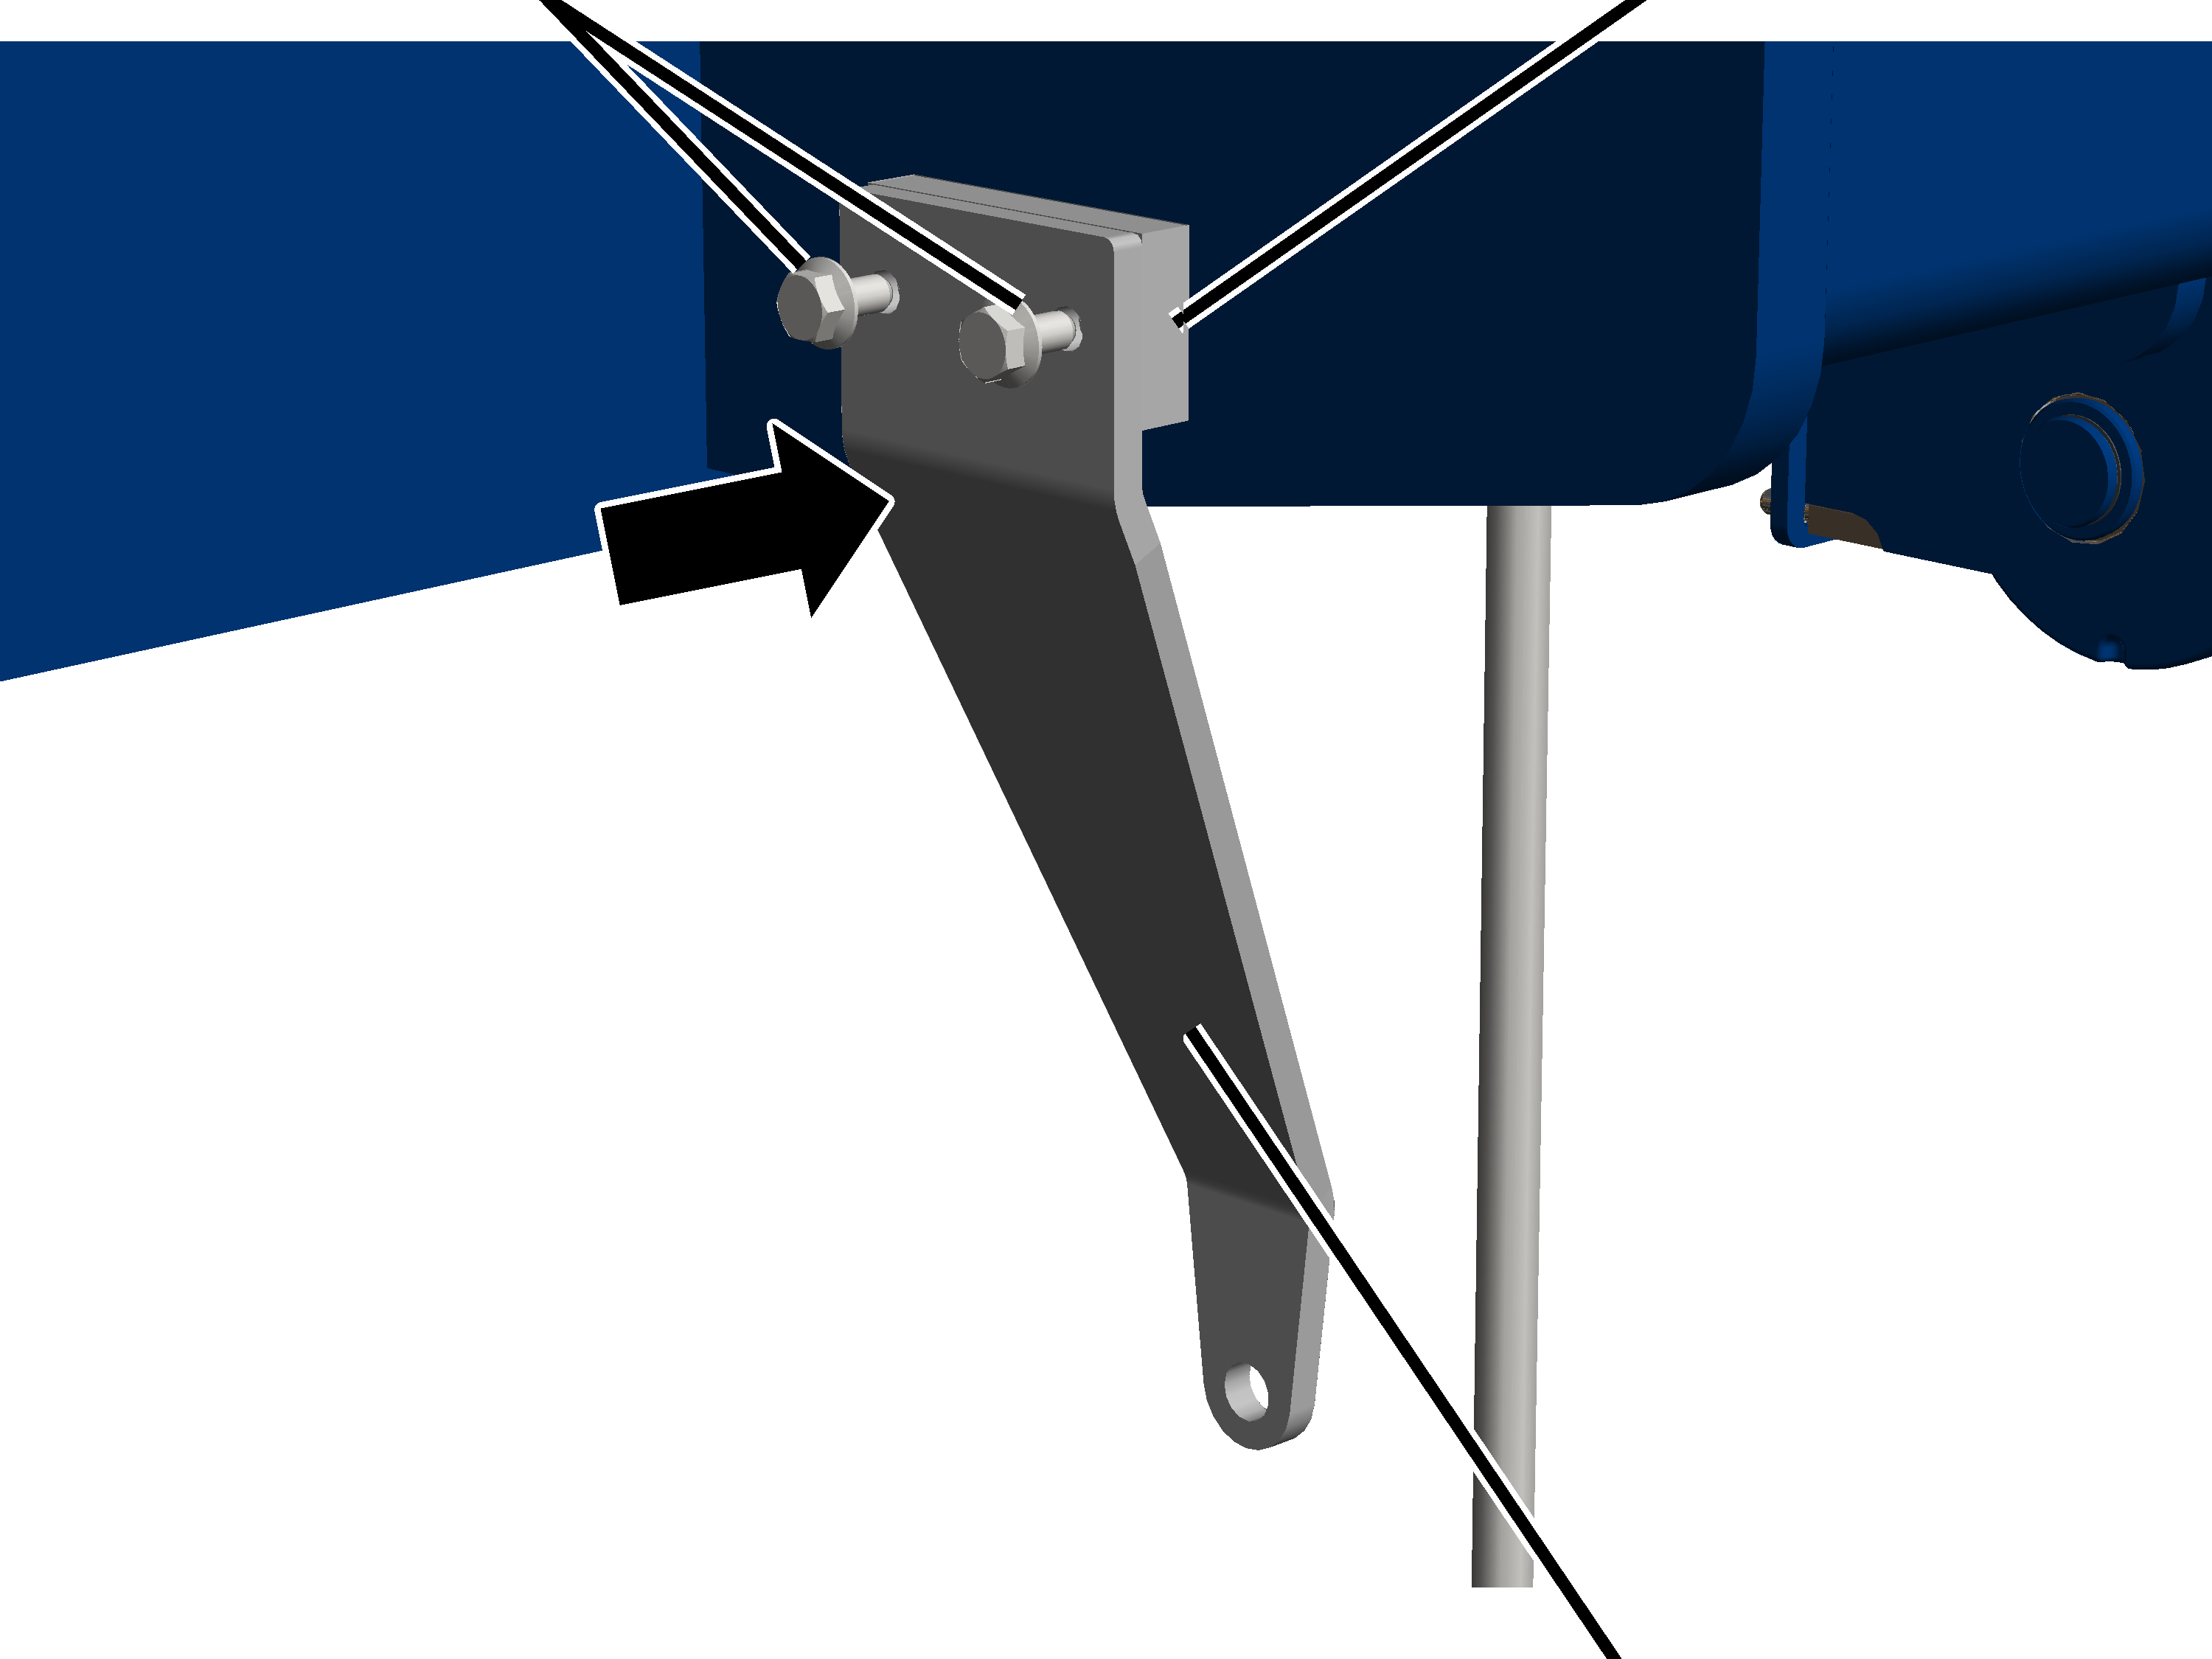
- Aparafusar o suporte com parafusos estriados M6x12 (2x) na placa de soldagem, na parte externa da placa lateral. 19 Nm.
Parafuso sextavado M6x25Suporte
- Introduzir o parafuso sextavado M6x25 com arruela plana através da suspensão cruzada no braço de sustentação e através da sustentação.
- Empurrar a porca sextavada M6 com arruela plana sobre o parafuso sextavado M6x25 e apertar. 10 Nm.
Metade da guia com braço de sustentação
- Aparafusar a metade da guia na outra metade da guia, com braço de sustentação com parafusos de cabeça lenticular K4x17 (2x). 1 Nm
- Introduzir os pinos cilíndricos (2x) nas metades da guia até o encosto, acima da fixação.
Medidor de inclinaçãoPlaca
- Aparafusar o medidor de inclinação com parafusos de sextavado interno M4x12 (2x) e arruelas de segurança (2x) na placa da guia do inclinômetro. 10 Nm.
Somente em talha de cabo de aço Z
Na talha de cabo de aço tipo Z, está soldada, na parte inferior da armação do trole, uma placa para soldagem, na qual é fixada a guia do inclinômetro.
Placa para soldagem
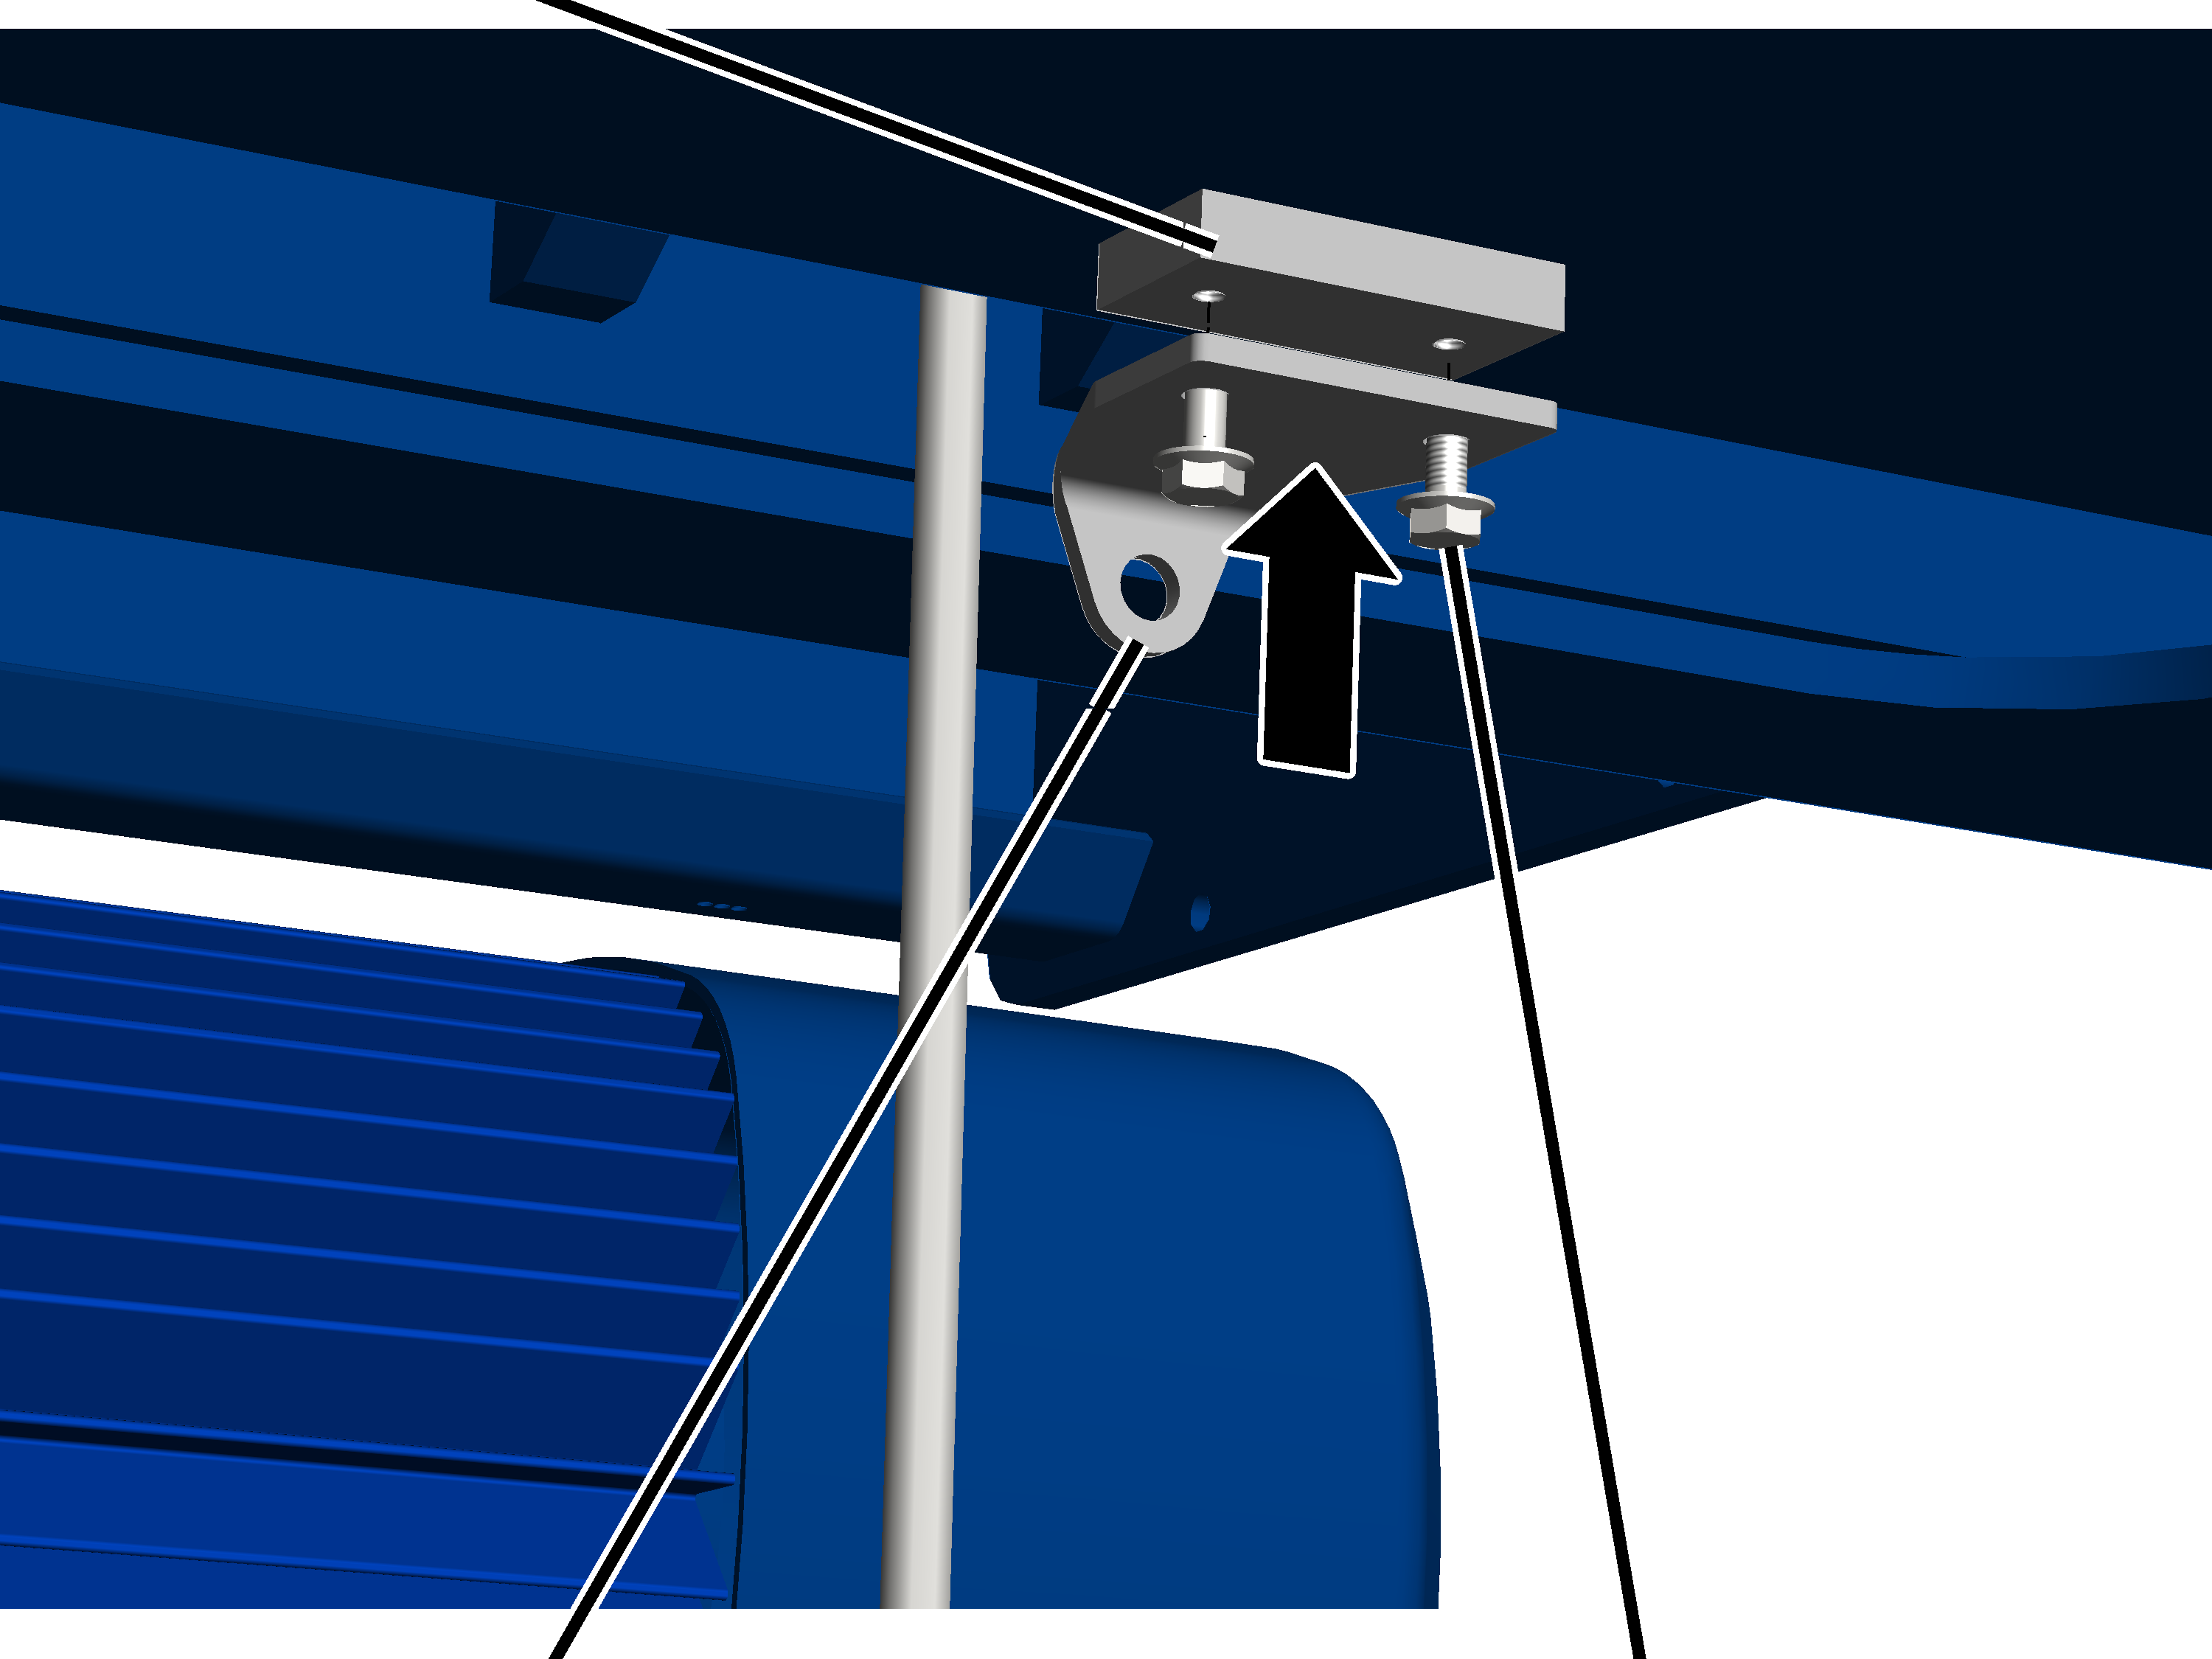
- Aparafusar o suporte com parafusos estriados M6x12 (2x) na placa para soldagem. 19Nm.
Parafuso sextavado M6x25Arruela plana
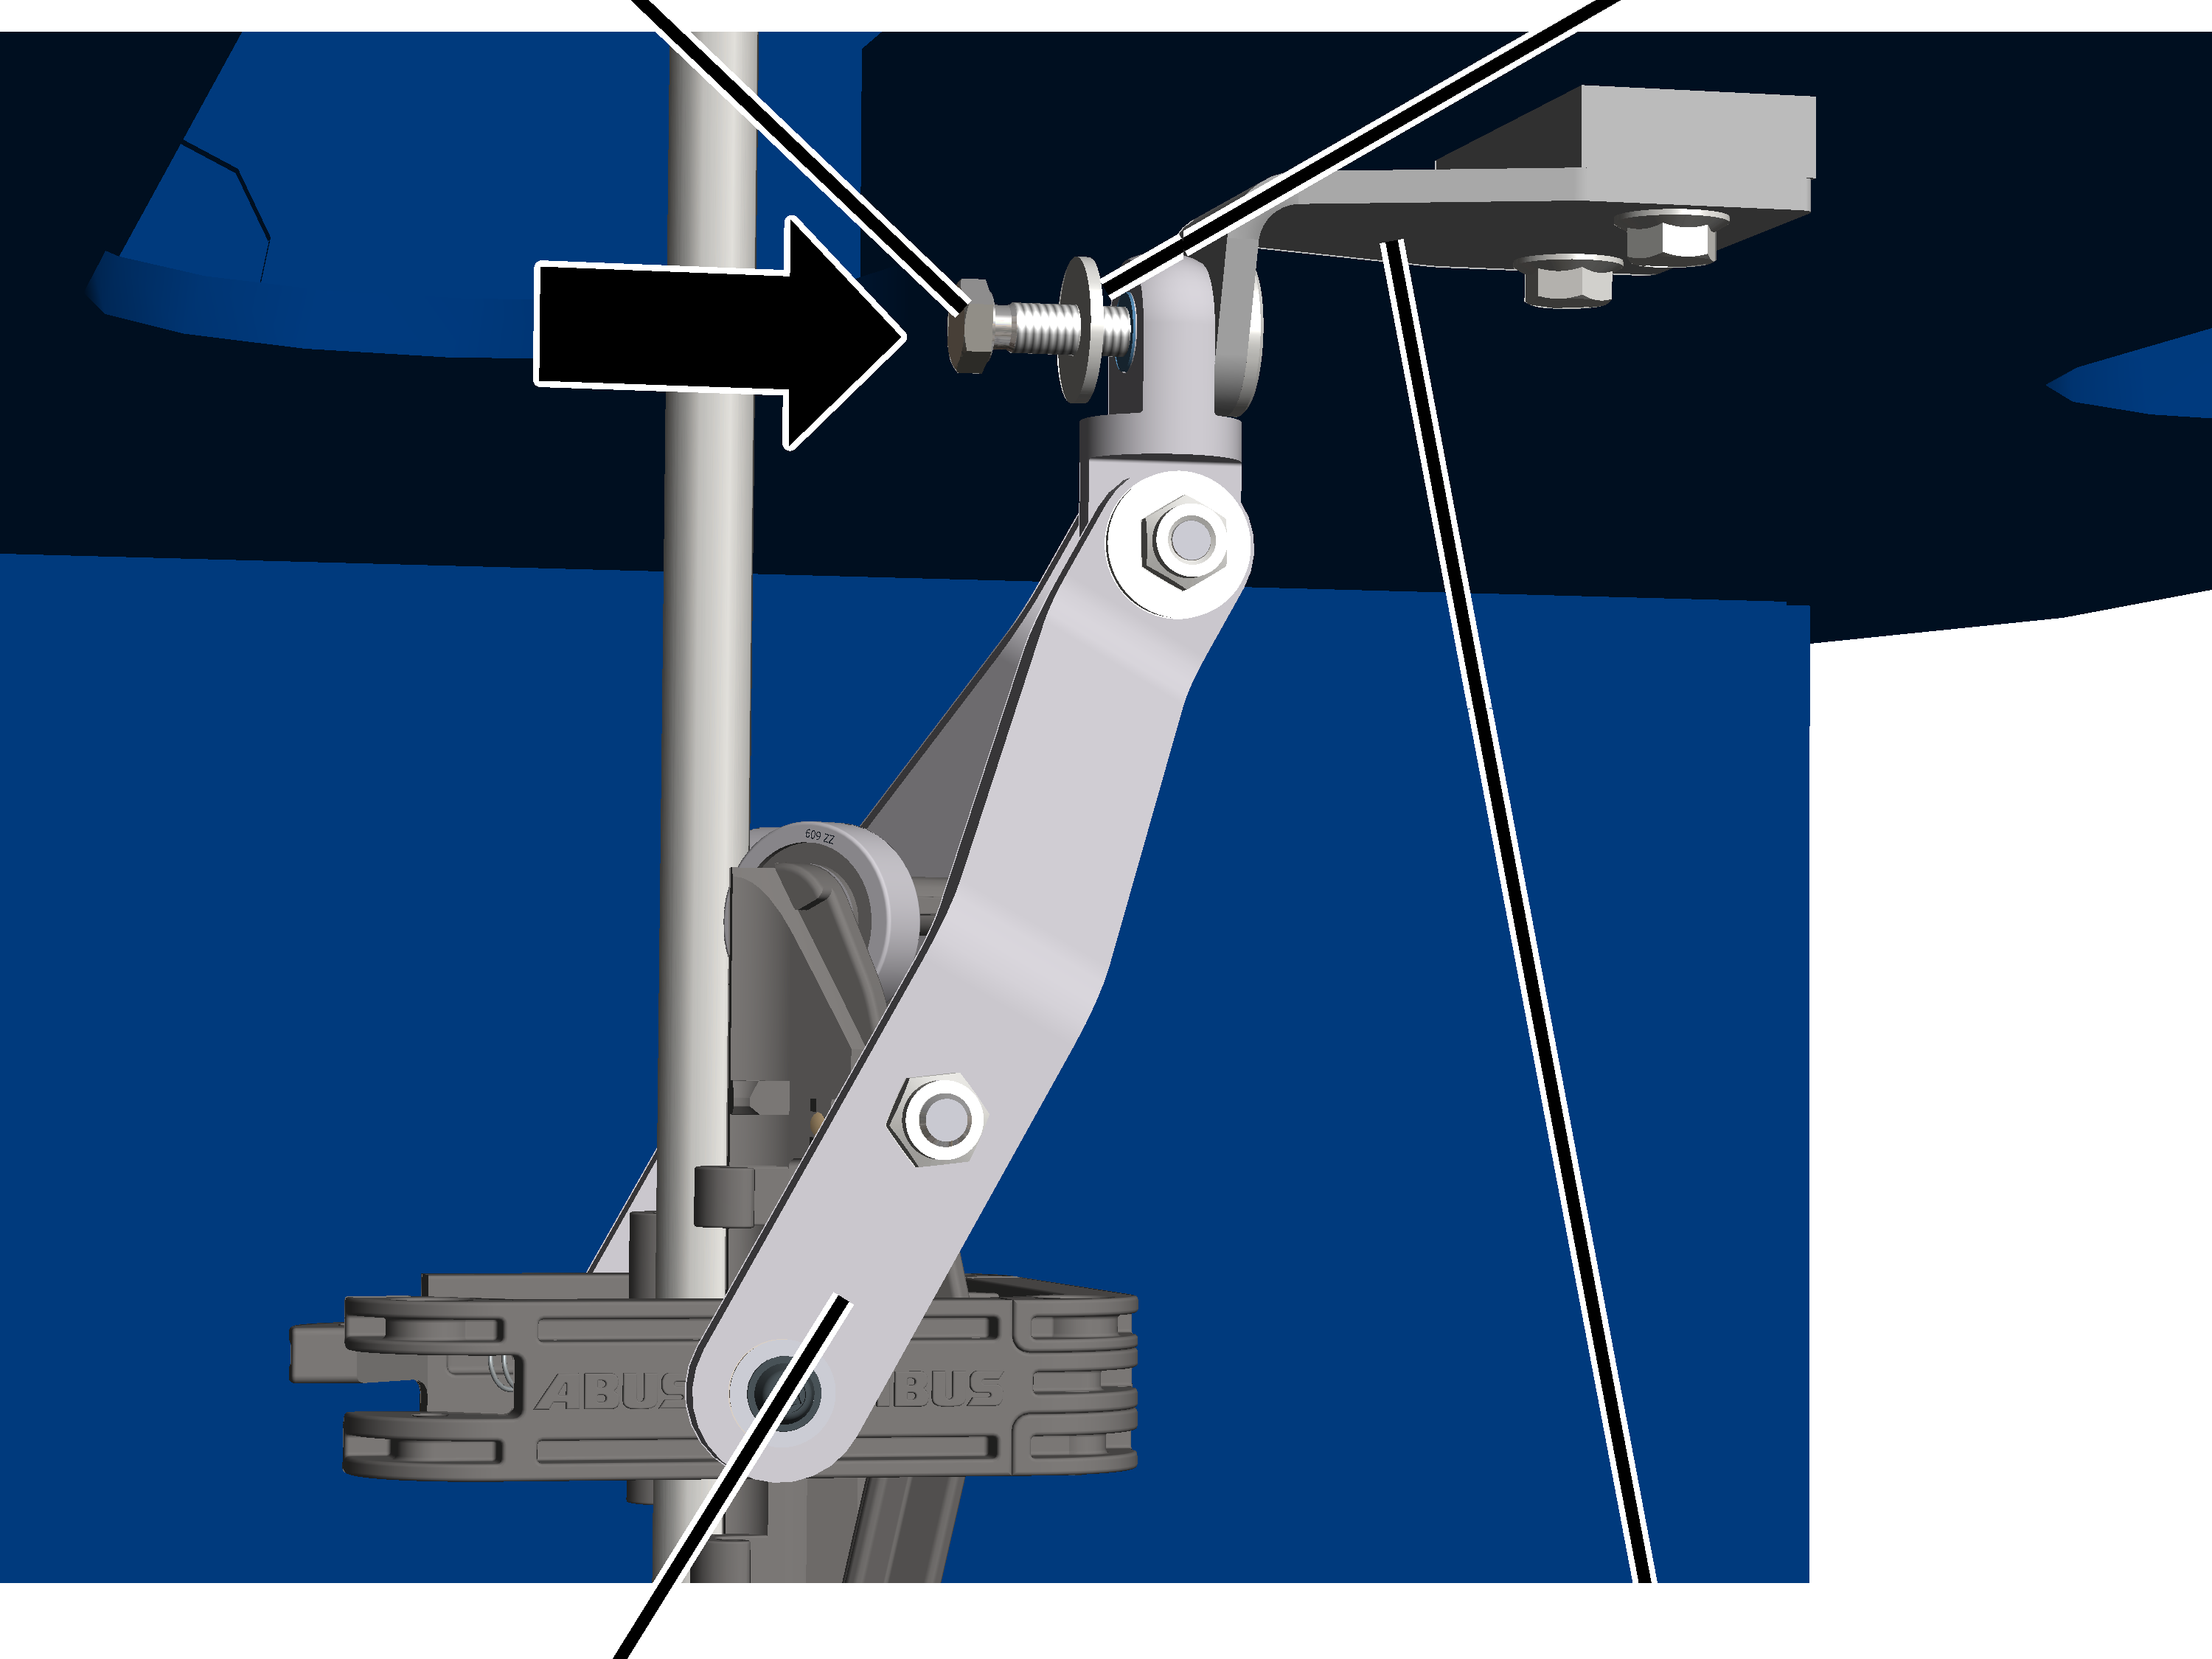
- Introduzir o parafuso sextavado M6x25 com arruela plana através da suspensão cruzada no braço de sustentação e através da sustentação.
Arruela plana
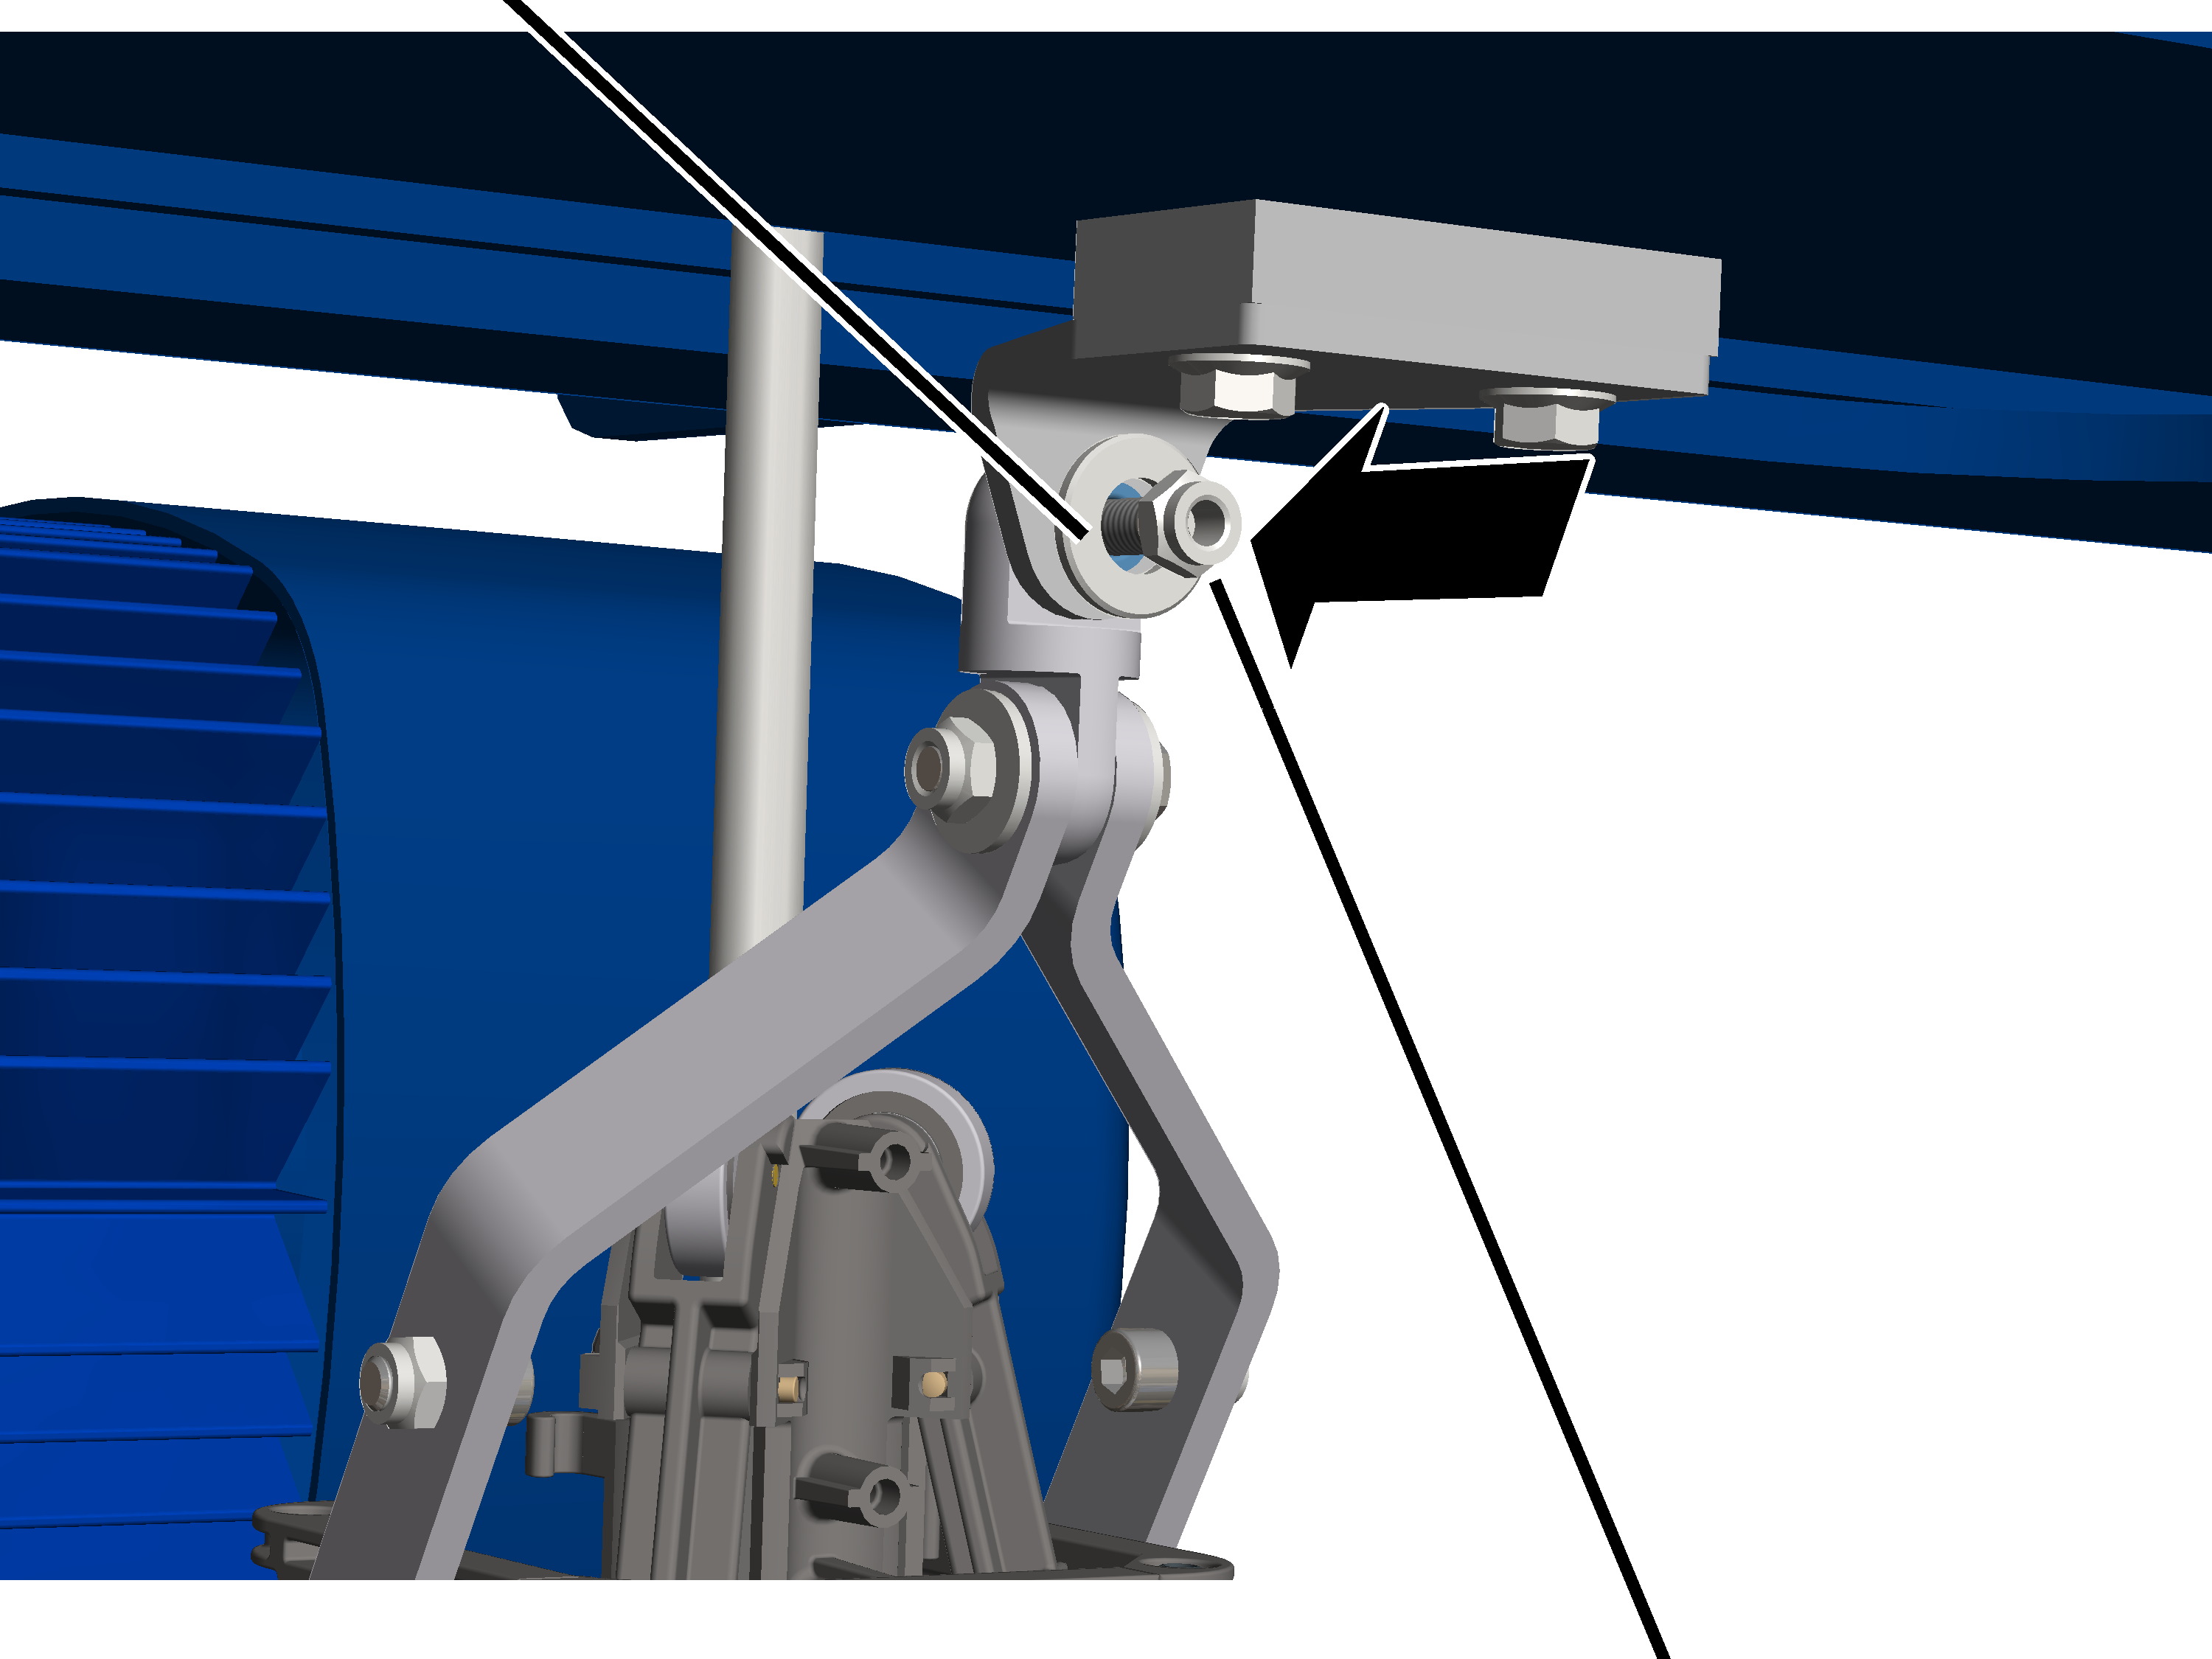
- Empurrar a porca sextavada M6 com arruela plana sobre o parafuso sextavado M6x25 e apertar. 10 Nm.
Metade da guia
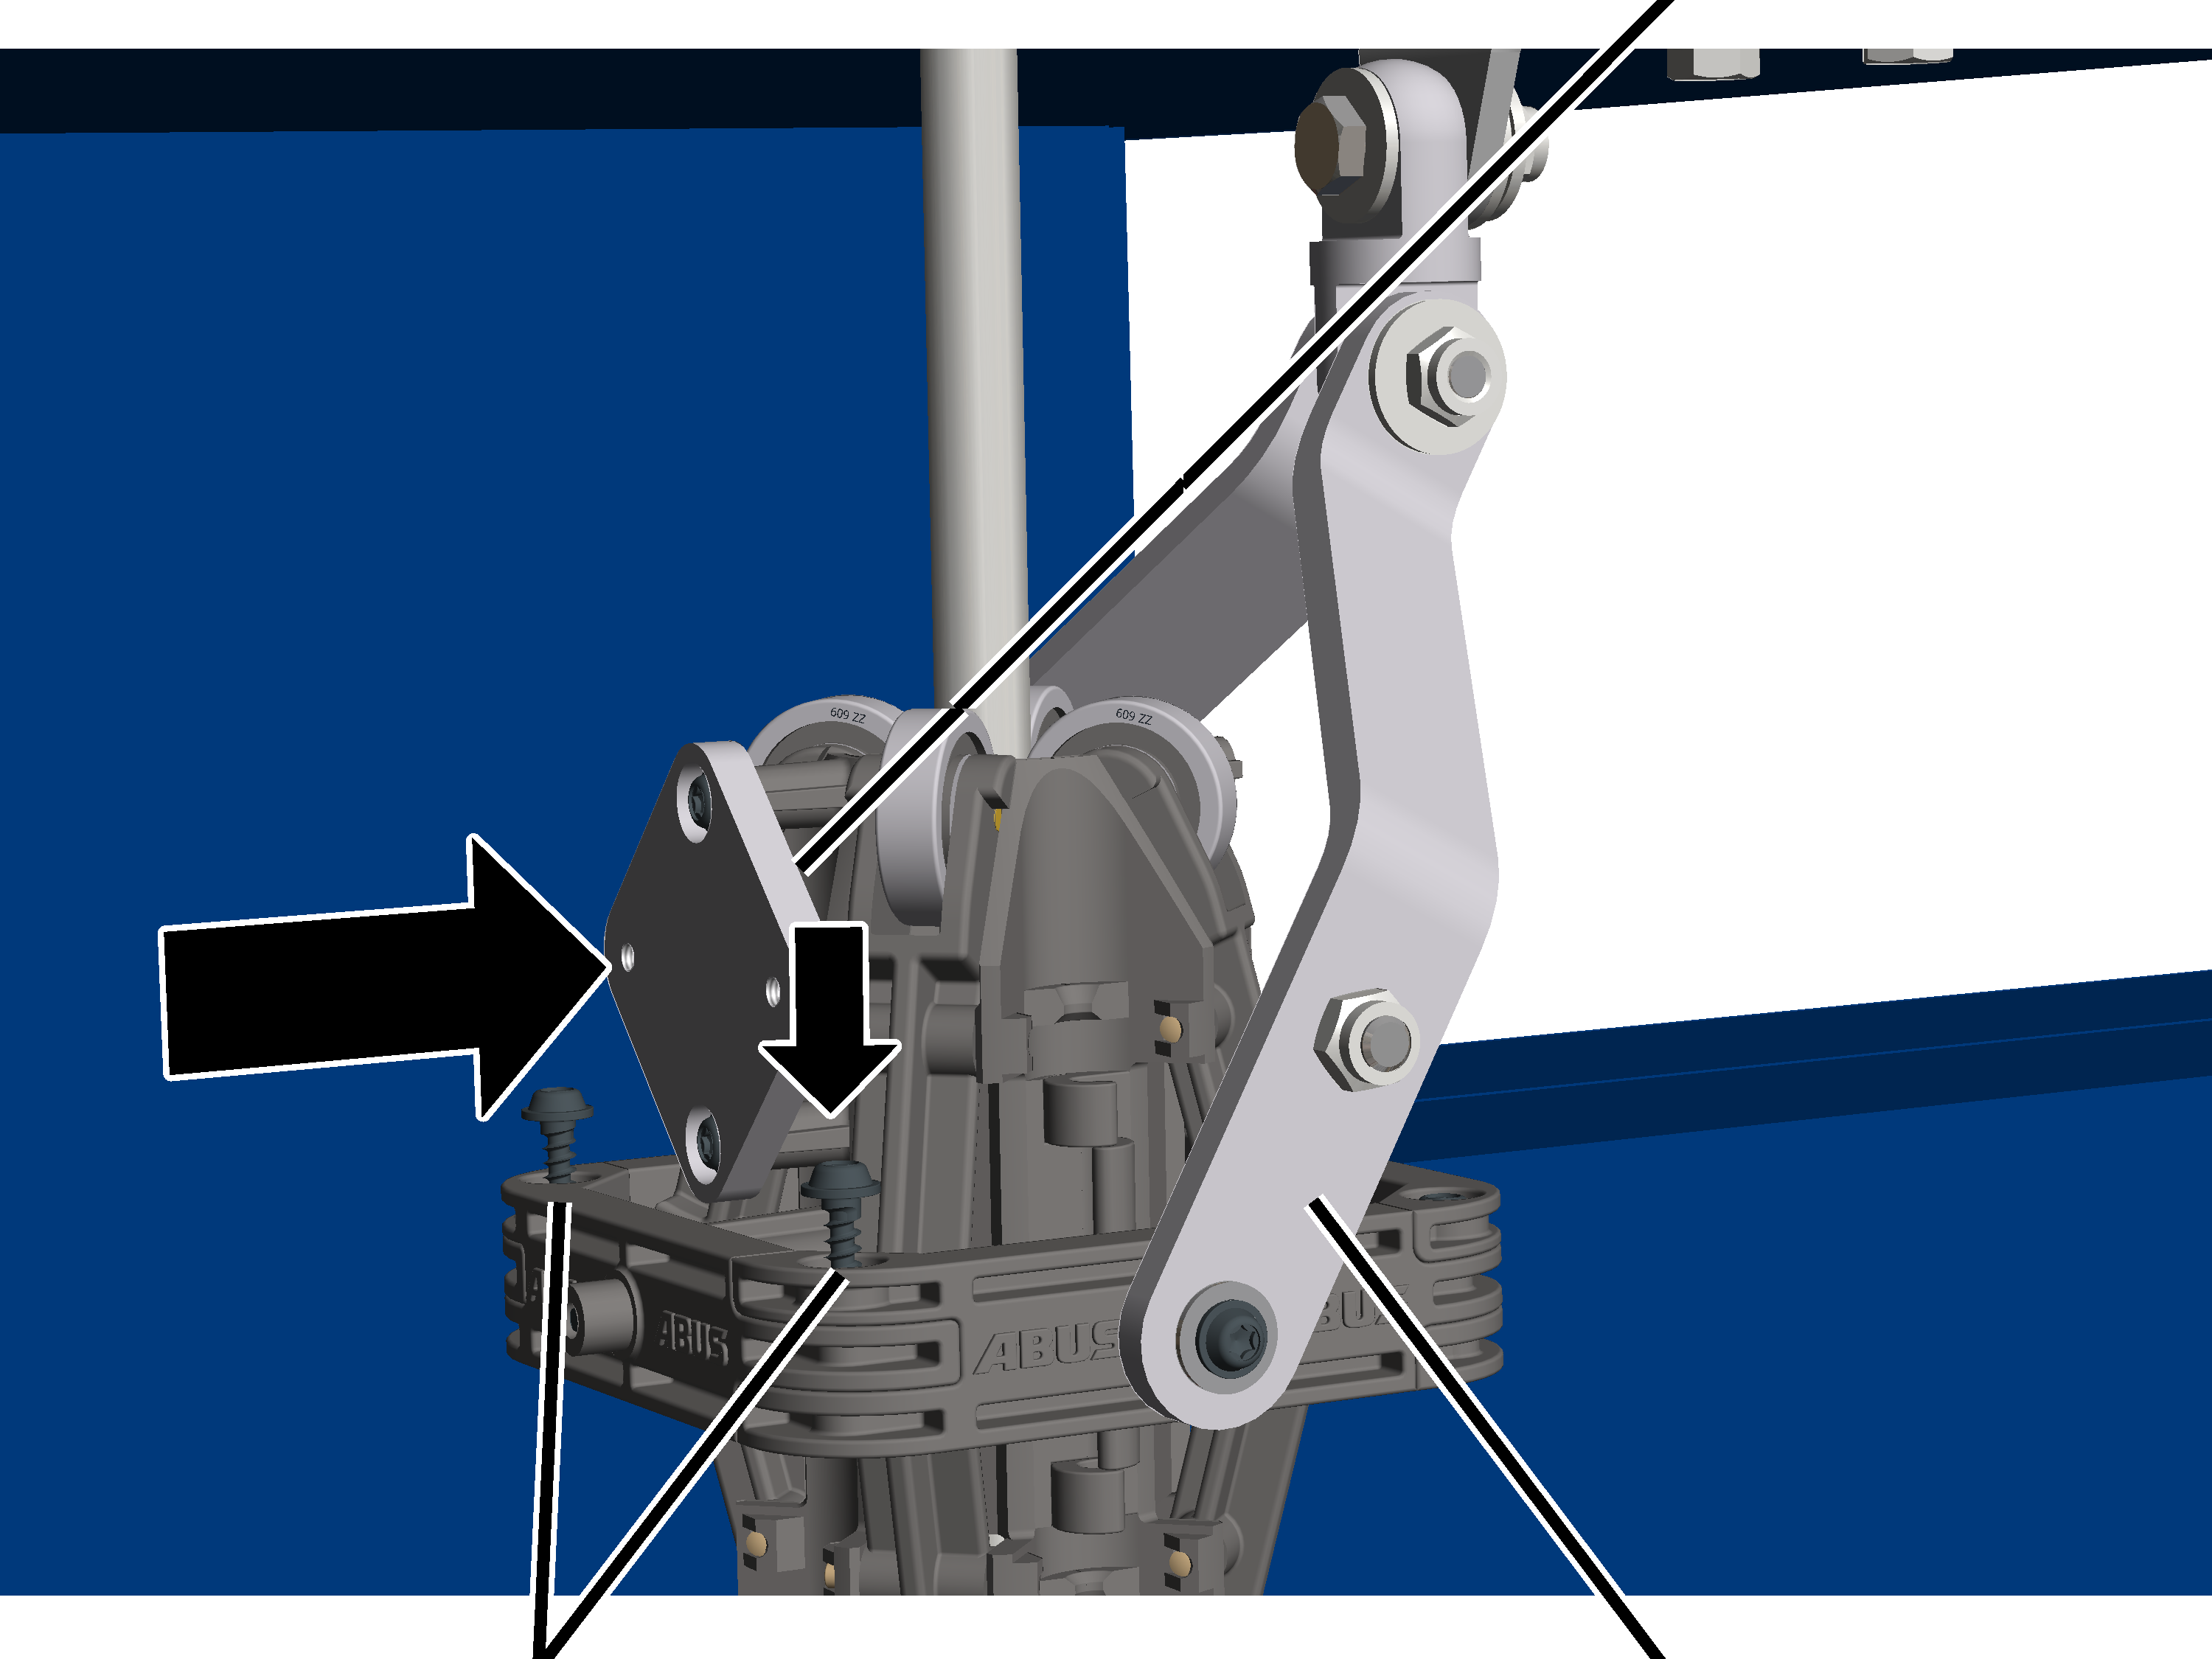
- Aparafusar a metade da guia na outra metade da guia com braço de sustentação com parafusos de cabeça lenticular K4x17. 1 Nm.
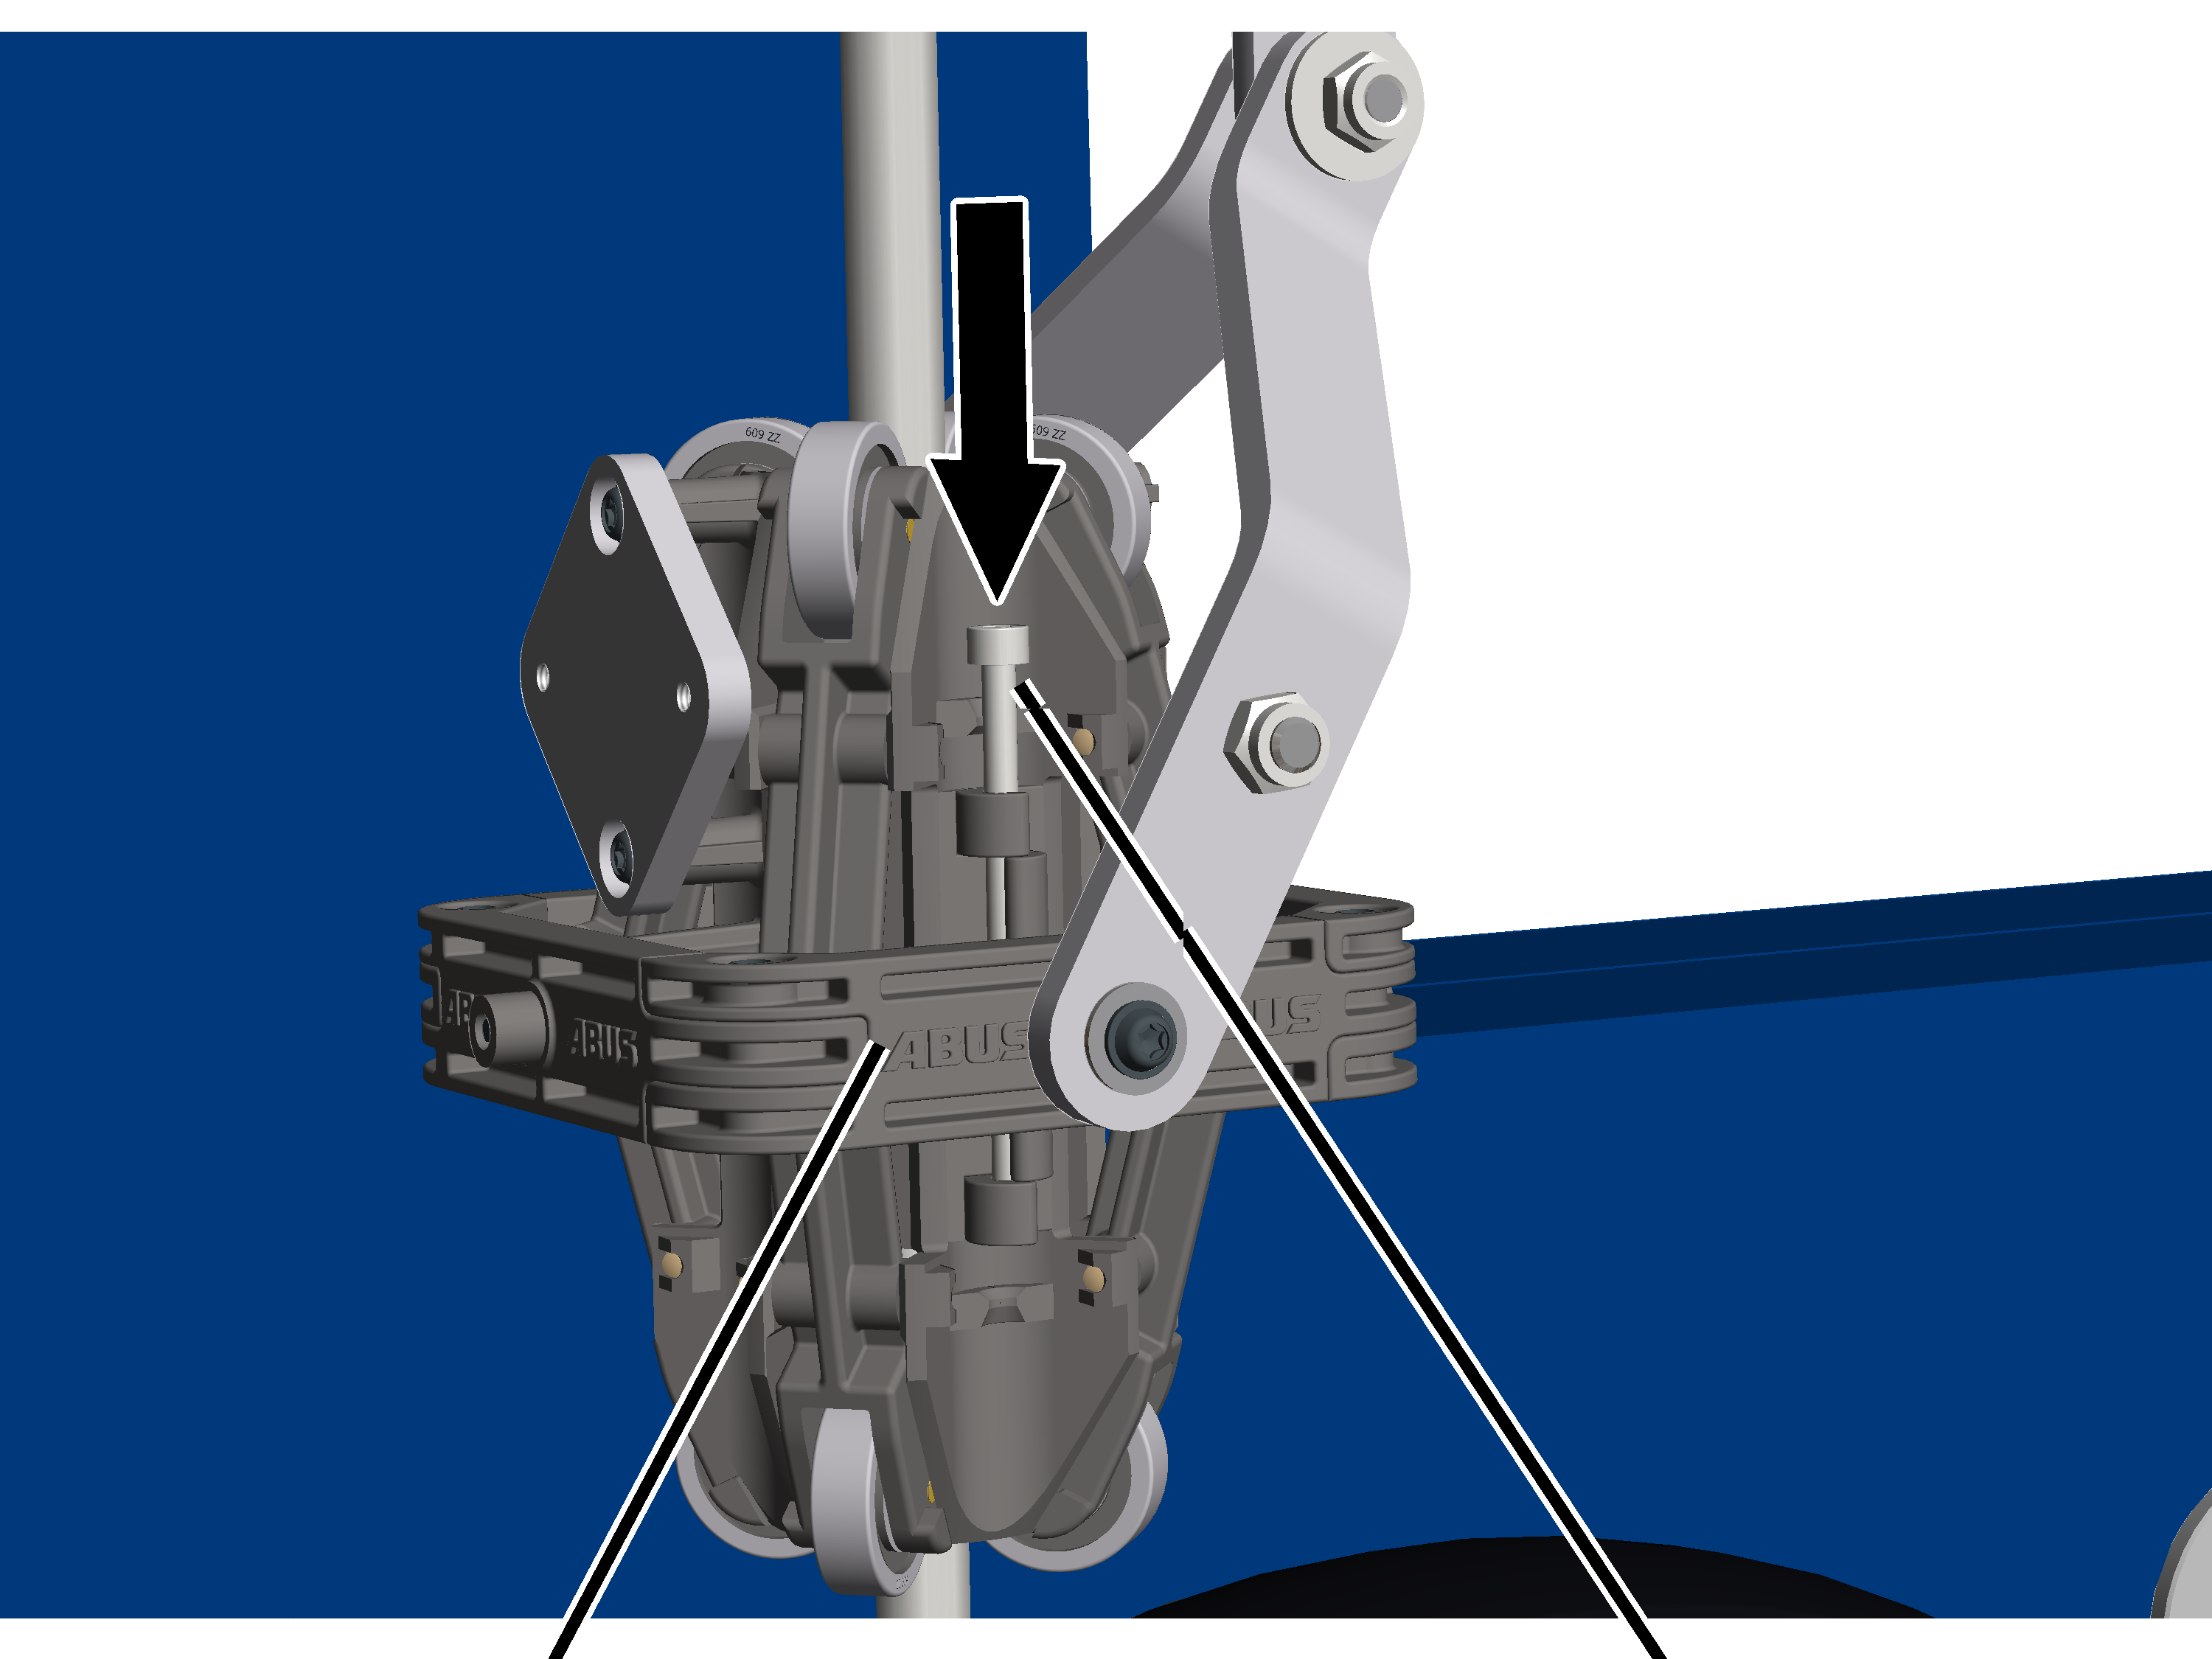
- Introduzir os pinos cilíndricos (2x) nas metades da guia até o encosto, acima da fixação.
Parafuso sextavado interno M4x12Arruela de segurança
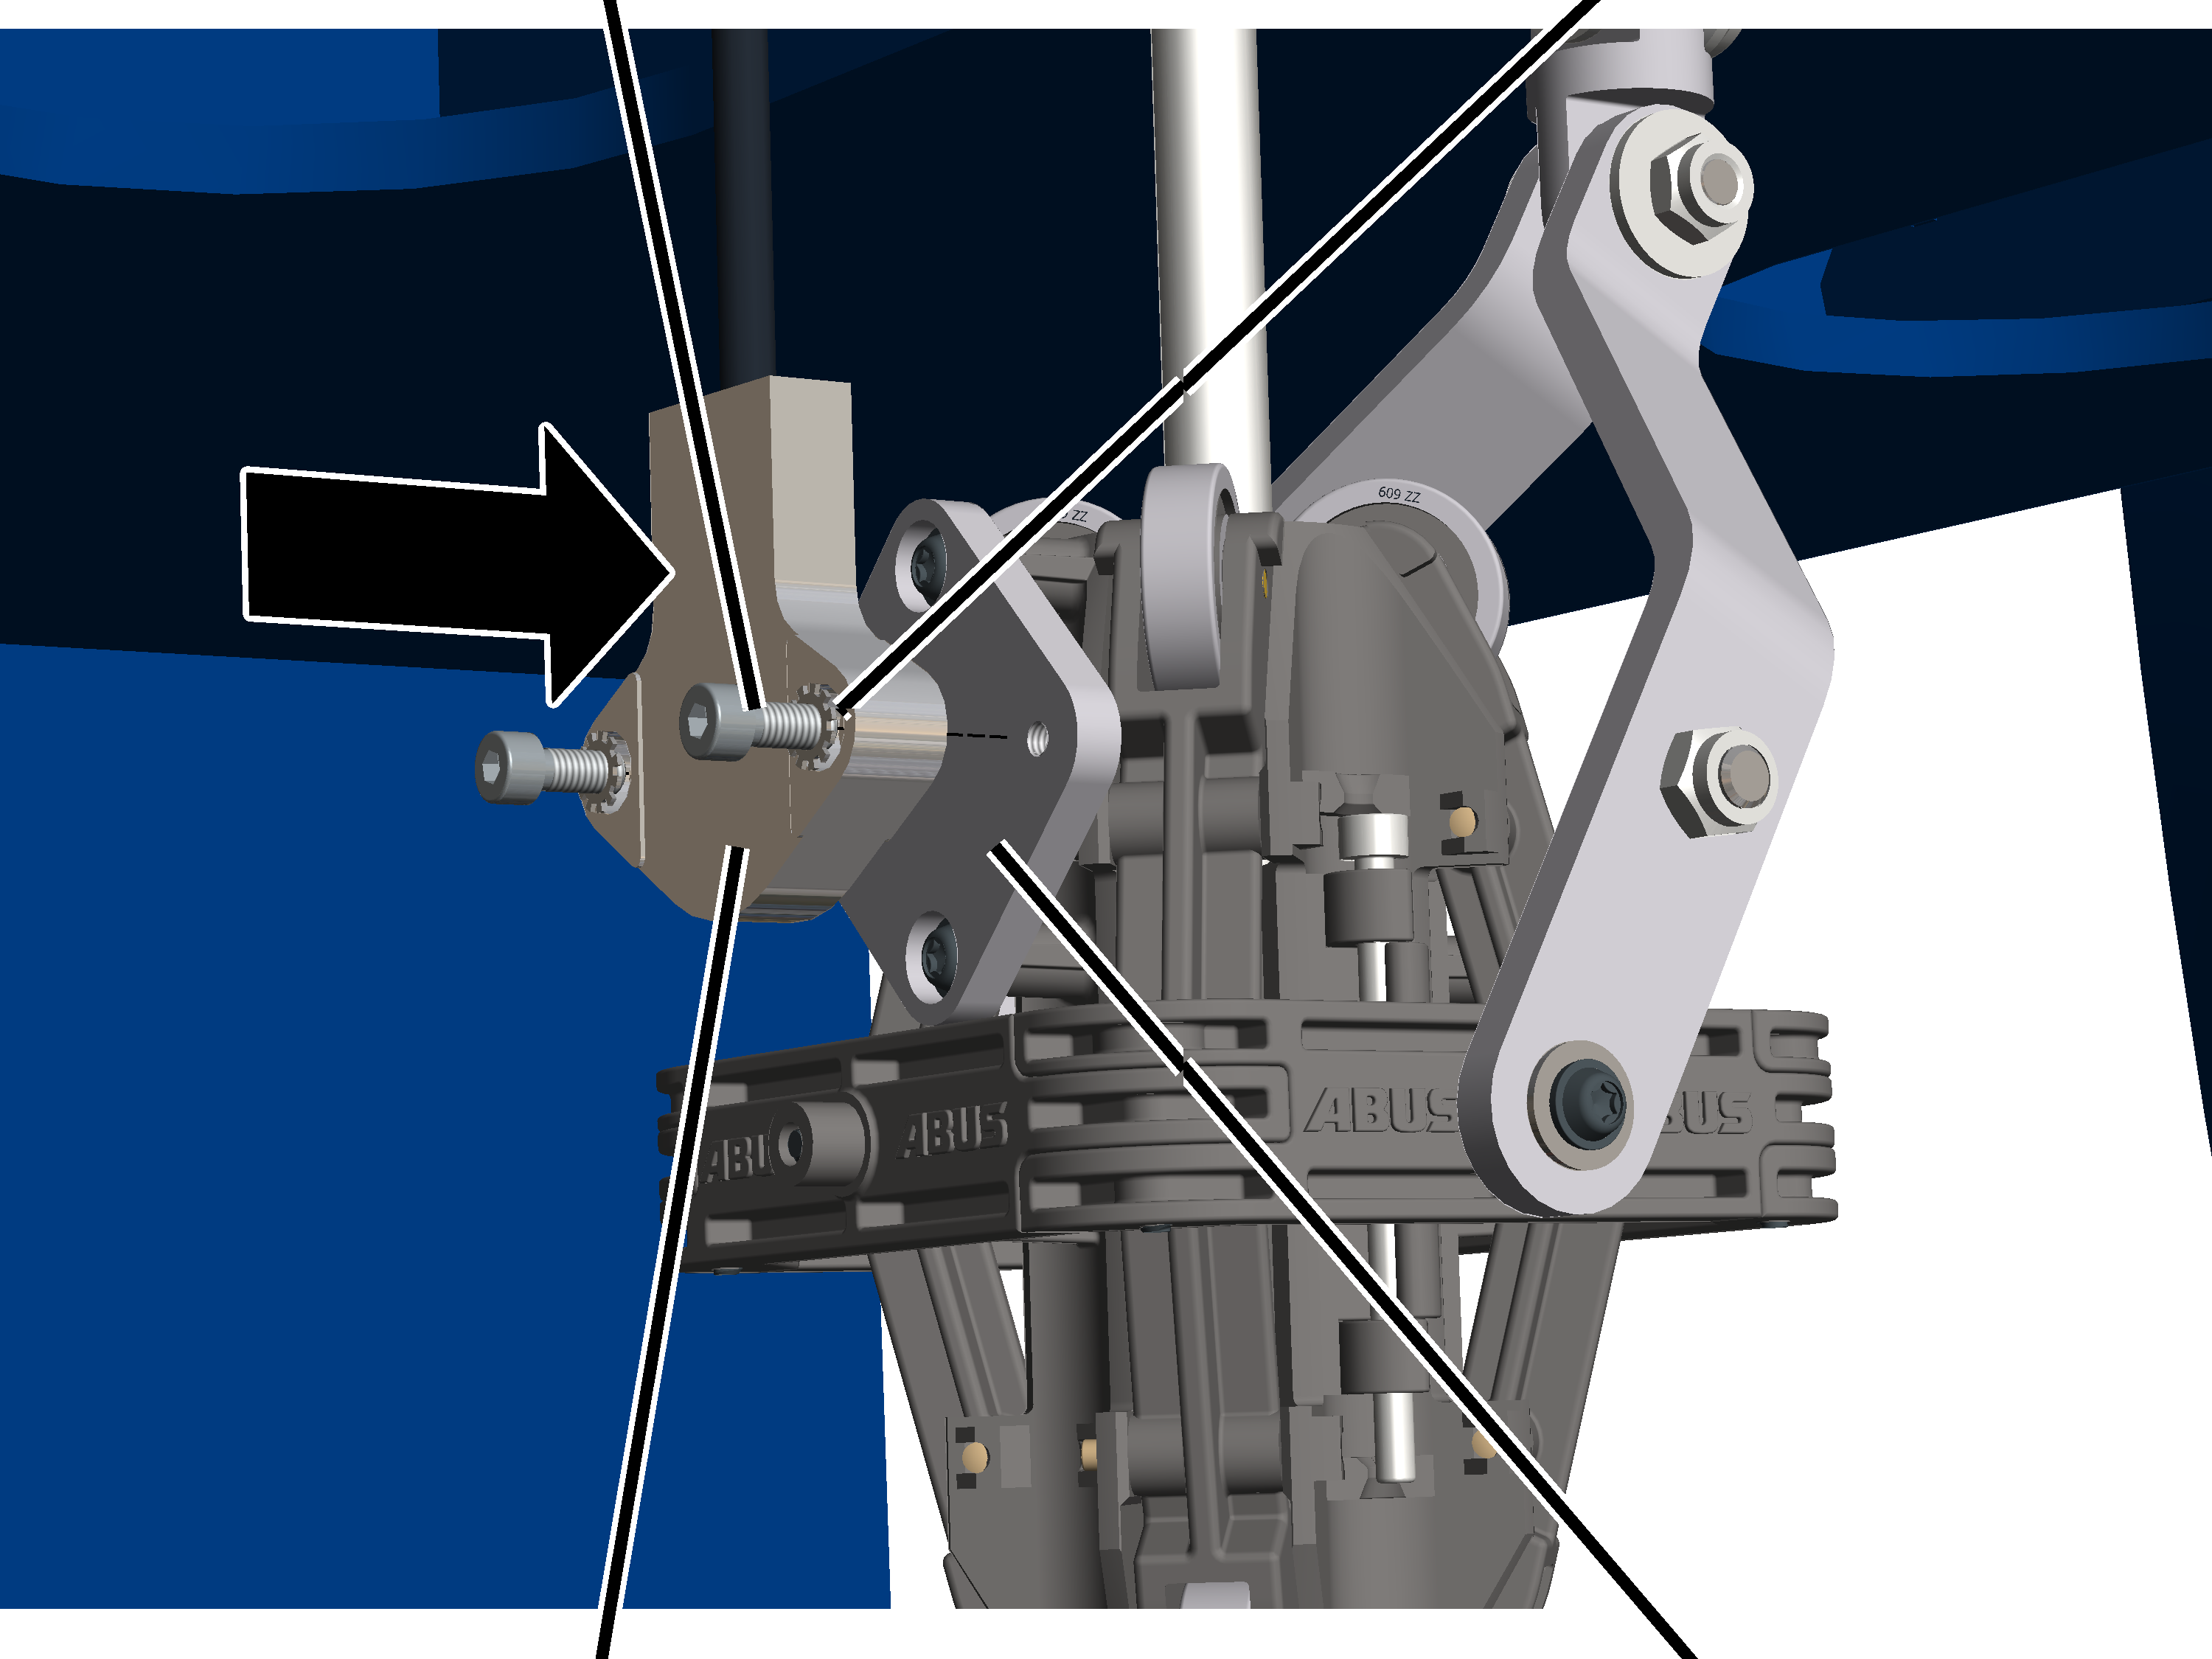
- Aparafusar o medidor de inclinação com parafusos de sextavado interno M4x12 (2x) e arruelas de segurança (2x) na placa da guia do inclinômetro. 3 Nm.
Conectar o medidor de inclinação
- Conduzir o plugue do medidor de inclinação na direção do encoder absoluto e introduzir.
Calibrar o medidor de inclinação
Para poder utilizar a condução do gancho e a centragem do gancho, o medidor de inclinação deve ser calibrado. Para isso, deve ser realizado um percurso de calibração, no qual a posição zero do cabo é salva. Somente após de uma calibração bem-sucedida as funções de condução do gancho e centragem do gancho ficam disponíveis.
Notas:
- Antes que o medidor de inclinação possa ser calibrado, o encoder absoluto deve ser referenciado. Ver "Referenciar encoder absoluto".
- Para que seja possível realizar uma calibração precisa, o gancho de suspensão deve permanecer pendurado na vertical durante todo o percurso de calibração. Para isso, o ideal é pendurar uma carga no gancho de suspensão. No caso de ganchos de suspensão pequenos e ganchos com tambor de molas para cabos elétricos, deve sempre haver uma carga amarrada ao gancho durante o percurso de calibração, para garantir que o gancho de suspensão permaneça na posição vertical.
- Depois de cada desmontagem (por exemplo, na substituição do cabo) ou na substituição do medidor de inclinação, o medidor de inclinação precisa ser recalibrado.
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Vista geral: navegação no KranOS |
|---|
Usuário SERVICE" 🡪 "Mecanismo de levantamento" 🡪 "Parâmetros perfil de elevação" 🡪 "Parâmetros do medidor de inclinação do cabo" |
- Com o usuário "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- No menu principal, selecionar o mecanismo de levantamento desejado (por exemplo, mecanismo de levantamento 1).
- A janela para o mecanismo de levantamento desejado é exibida.
- No menu "Configurações" (três barras horizontais), clicar no item do menu "Parâmetros perfil de elevação".
- A janela "Parâmetros perfil de elevação" é exibida.
- No menu "Configurações" (três barras horizontais), clicar no item do menu "Parâmetros medidor de inclinação".
- A janela "Parâmetros medidor de inclinação" é exibida.
Superfície de comando "Calibrar medidor de inclinação"
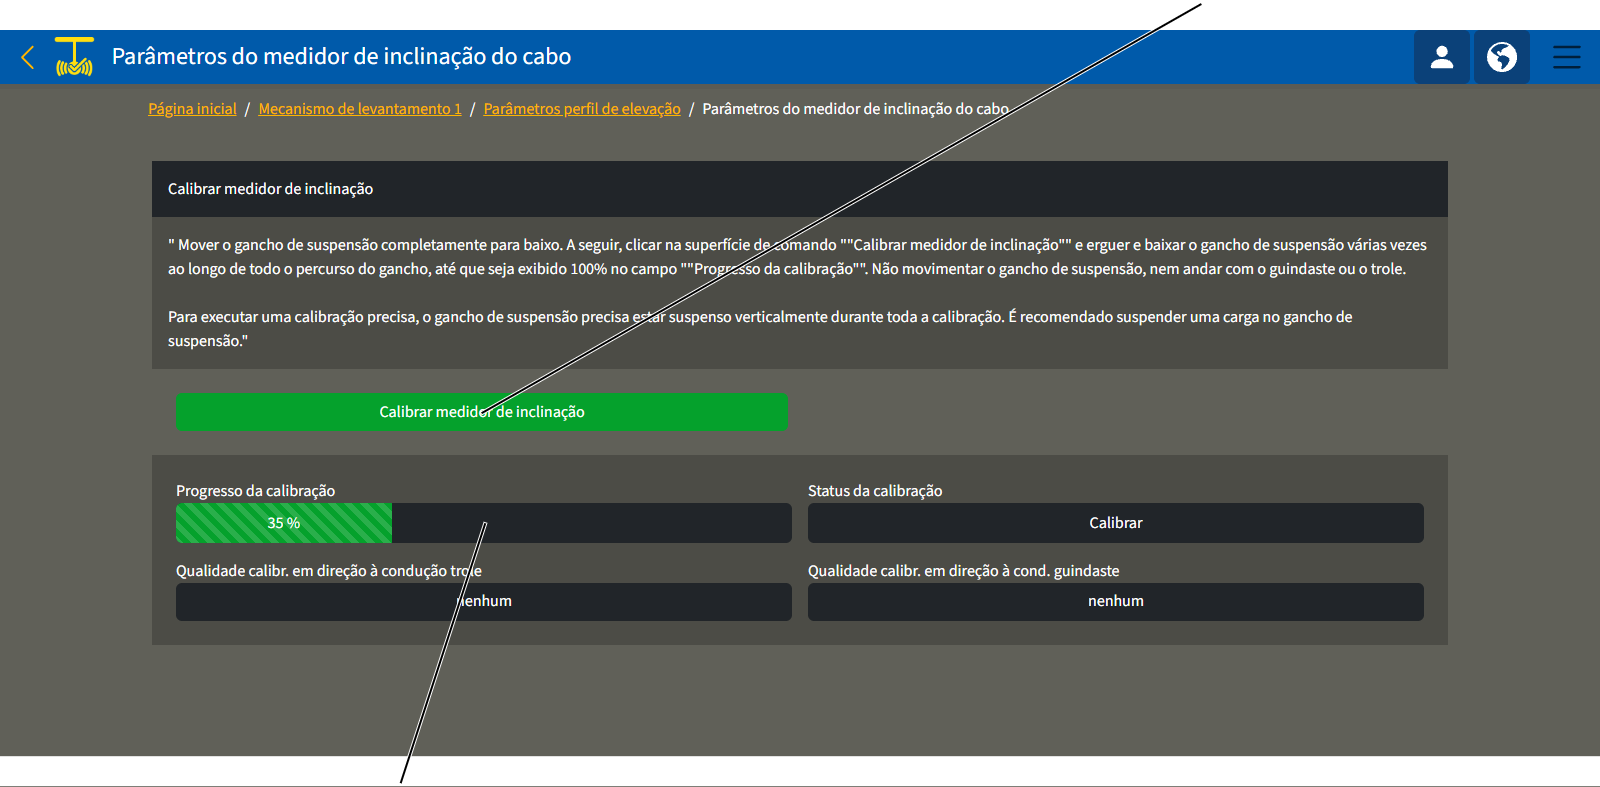
- Mover o gancho de suspensão totalmente para baixo.
- Se possível e sensato, amarrar a carga.
- Clicar na superfície de comando "Calibrar medidor de inclinação".
- Erguer e baixar o gancho de suspensão ao longo de todo o percurso do gancho até que seja mostrado 100 % no campo "Progresso da calibração".
Durante o percurso de calibração, o trole e o guindaste não devem ser movimentados, pois isso faria o gancho de suspensão oscilar. Essa oscilação prejudicaria a calibração. O gancho de suspensão também não deve ser movimentado de nenhuma outra forma durante o percurso de calibração.
Nos campos “Qualidade calibr. em direção à condução trole” e “Qualidade calibr. em direção à cond. guindaste” é exibido o nível da qualidade do resultado do percurso de calibração.
- Verificar a configuração correta do alinhamento do medidor de inclinação. Ver "Configurar o alinhamento do medidor de inclinação.
Configurar o alinhamento do medidor de inclinação
Para que os assistentes do gancho possam medir a deflexão do cabo de forma correta, o alinhamento do medidor de inclinação deve ser regulado corretamente no KranOS.
Antes que o alinhamento do medidor de inclinação possa ser regulado, o medidor de inclinação deve estar calibrado. Ver "Calibrar o medidor de inclinação".
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Vista geral: navegação no KranOS |
|---|
Usuário "SERVICE" 🡪 "Parâmetros perfil de movimentação" |
- Com o usuário "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- No menu "Configurações" (três barras horizontais), clicar no item do menu "Perfil de movimentação".
- A janela "Perfil de movimentação" é exibida.
Botão de comando "Medidor de inclin. posicionado em 90°"Menu suspenso Posicionamento medidor de inclinação
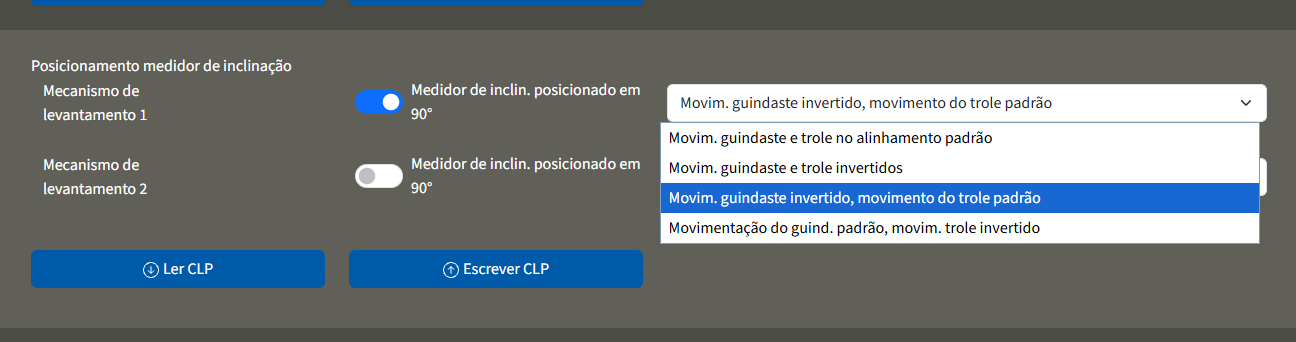
- Por meio do menu suspenso, selecionar o posicionamento do medidor de inclinação para o respectivo mecanismo de levantamento
- Se necessário, selecionar a direção de montagem com o botão de comando "Medidor de inclin. posicionado em 90°"
- O botão de comando será mostrado com fundo azul.
- Clicar na superfície de comando "Escrever CLP".
Inspeção
Destina-se a toda pessoa que examina e recebe o guindaste de acordo com as normas de segurança do trabalho
A ponte rolante deve ser inspecionada regularmente, a fim de assegurar uma operação segura. A empresa operadora é responsável por esta inspeção periódica.
Inicialmente
Intervalos entre inspeções
A inspeção periódica deve ser feita no mínimo uma vez por ano.
Sob determinadas condições, é necessária uma inspeção periódica mais frequente. As causas são:
- Operação frequente com capacidade de carga nominal.
- Trabalho em vários turnos.
- Uso frequente.
- Ambiente agressivo ou com poeira.
A empresa operadora é responsável pela verificação das condições e pela definição dos intervalos entre inspeções. A ABUS está à disposição para esclarecer dúvidas.
Exigências ao inspetor
A empresa operadora do guindaste é responsável pela seleção e qualificação adequada do inspetor.
Exemplos de pessoas capacitadas:
- Pessoas com amplo conhecimento em formação técnica na área de fabricação de máquinas e parte elétrica de guindastes.
- Pessoas com experiência suficiente na operação, montagem e manutenção de guindastes.
- Pessoas com conhecimento amplo das respectivas normas técnicas, diretrizes e normas de segurança válidas para o respectivo país.
- Pessoas com treinamento periódico realizado pela ABUS.
Abrangência da inspeção
A pessoa capacitada para testar o guindaste é responsável pela abrangência e tipo de teste.
Vista geral: inspecionar o guindaste com ABUControl
Além dos itens aqui descritos, também devem ser inspecionados todos os itens descritos nos demais manuais dos produtos fornecidos junto.
O inspetor é responsável pela decisão sobre o estado perfeito do guindaste. Caso sejam constatadas falhas, devem ser eliminadas. O inspetor decide se depois disto a ponte rolante deve ser novamente inspecionada.
Se forem exigidas outras inspeções de validade local, realizá-las também.
Adicionalmente, verificar no mínimo os seguintes pontos:
- Ler os dados operacionais e o acumulador coletivo de cargas para prosseguir o cálculo da vida útil residual. Ver "Ler os dados operacionais e o acumulador coletivo de cargas".
- Na condução até o dispositivo limitador de curso superior em operação normal: verificar o limitador de emergência. Ver "Verificar o limitador de emergência".
- Verificar o cabo com ajuda do prognóstico de descarte. Ver "Verificar o cabo com ajuda do prognóstico de descarte" e "Exibir parâmetros para maturidade para descarte e dados sobre o acionamento do cabo".
- Verificar a segurança contra sobrecarga. Ver "Verificar a segurança contra sobrecarga".
Ler os dados operacionais e o acumulador coletivo de cargas
Durante a operação, o ABUControl determina inúmeros dados operacionais e os exibe de modo transparente. Os dados operacionais, principalmente o contador de horas trabalhadas e o acumulador coletivo de cargas são importantes para a inspeção periódica.
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "CUSTOMER" (nível de acesso do usuário [1]) ou "SERVICE" (nível de acesso do usuário [2]) pode estar logado. Mas o acesso também pode ser feito sem login (nível de acesso do usuário [0]).
Acessar dados operacionais
Sem login:
- Estabelecer conexão WLAN:
- No browser, acessar KranOS. Ver "Fazer login no KranOS e acessar".
- A janela "Dados operacionais" é exibida.
Com usuário logado:
- Na janela inicial: no menu "Configurações" (três barras horizontais), clicar no item do menu "Dados operacionais".
- A janela com os dados operacionais é exibida.
Nota:
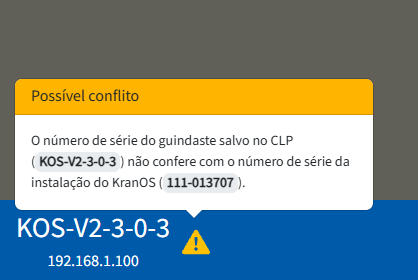
Se o número de série do guindaste armazenado no CLP não coincidir com o número de série do guindaste no KranOS, aparecerá uma mensagem informando sobre o conflito.
Ler dados operacionais
Campo "Horas trabalhadas"Campo "Movimentos de inversão"
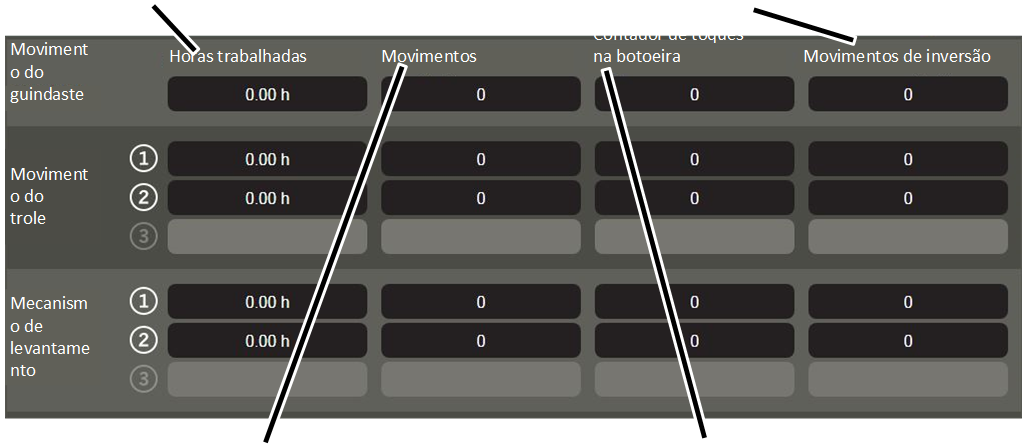
- A partir da linha referente ao eixo do guindaste desejado, ler o valor correspondente.
- "Horas trabalhadas": tempo em que o(s) acionamento(s) do respectivo eixo do guindaste estava(m) em movimento.
- "Movimentos": quantidade de movimentos do respectivo eixo do guindaste. É acrescido mais um movimento sempre que o respectivo acionamento é acelerado a partir do estado parado.
- Contador de toques na botoeira”: número de movimentos breves. Esse número é aumentado em uma unidade sempre que o respectivo acionamento acelera a partir da parada e só funciona por no máximo 2 s. Simultaneamente, o campo de texto “Movimentos” também é aumentado em uma unidade.
- "Movimentos de inversão": número de movimentos de inversão. Esse número é aumentado em uma unidade sempre que o respectivo acionamento acelera diretamente na direção oposta dentro de 2 s após ter se movimentado em uma direção. Simultaneamente, o campo de texto “Movimentos” também é aumentado em uma unidade.
Ler o acumulador coletivo de cargas
Campo "Valor consumido"Campo "Contador de sobrecarga"
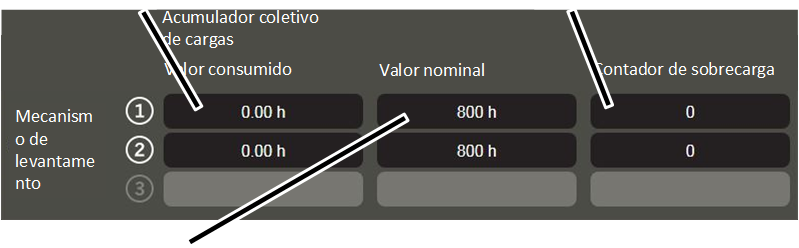
- "Valor consumido": horas de carga plena calculadas para o mecanismo de levantamento.
- "Valor nominal": horas de carga plena máximas admissíveis para o mecanismo de levantamento.
- "Contador de sobrecarga": quantidade de movimentos de elevação com sobrecarga. A quantidade é aumentada em 1 sempre que o mecanismo de levantamento ergue uma carga situada acima da capacidade de carga máxima do guindaste. Simultaneamente, também o campo de texto "Movimentos" é aumentado em 1.
Para mais informações sobre avaliação da vida útil residual: ver "Manual dos produtos geral para guindastes ABUS".
Notas:
- Os valores exibidos são atualizados enquanto a janela "Dados operacionais" está sendo exibida. Desse modo, pode ser observado em qual situação operacional os valores exibidos são aumentados.
- Os valores são salvos no ABUControl. Se o CLP for substituído, os valores deverão ser transmitidos manualmente.
Verificar o limitador de emergência
Somente na condução até o dispositivo limitador de curso superior em operação normal
Este trecho vale somente quando o dispositivo limitador de curso superior puder ser acessado no modo operacional.
Na operação normal, o dispositivo limitador de curso superior pode ser acionado de modo planejado. O dispositivo limitador de curso superior deve ser verificado ao ligar o guindaste.
Se o dispositivo limitador de curso superior for danificado pelo uso regular, um limitador de emergência adicional providencia o desligamento. Este limitador de emergência deve ser verificado por ocasião da inspeção periódica.
Mover o gancho de suspensão para a posição correta
- Mover o gancho de suspensão para fora da faixa limite de curso (superior ou inferior).
O gancho de suspensão não pode estar na faixa limite de curso antes da verificação.
Verificar o limitador de emergência
Posição "superior"
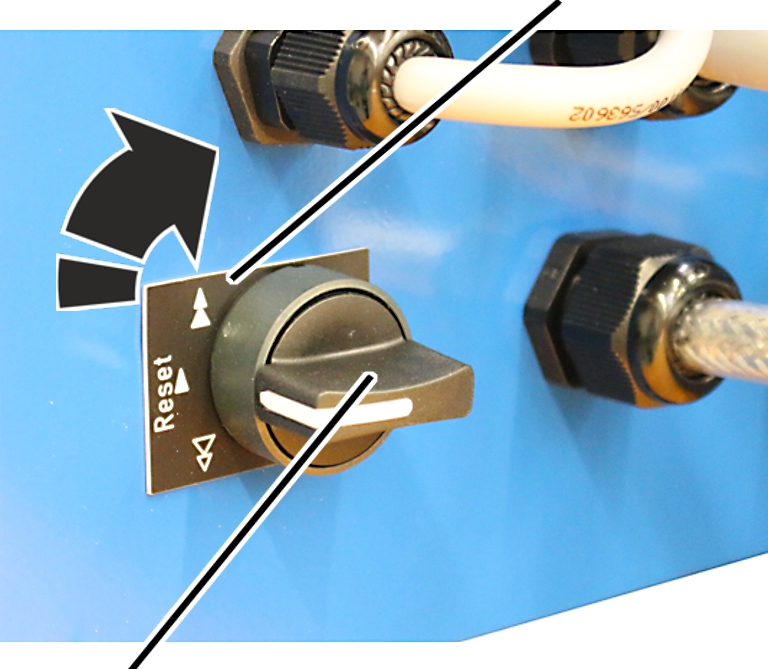
- Girar o botão giratório para a posição "superior" e segurar.
- Subir o gancho de suspensão lentamente.
- O gancho de suspensão sobe.
- Através do manuseio do botão giratório, o gancho de suspensão não para no ponto de comutação do dispositivo limitador de curso superior como ocorre normalmente, mas continua se movendo.
- O limitador de emergência é ativado.
- A contactora principal desliga.
- Agora o limitador de emergência está verificado.
Se a contactora principal não tiver desligado:
- Existe um problema na conectividade do guindaste ou em componentes isolados. O guindaste não deve mais ser operado.
- Desativar a operação do guindaste.
- Entrar em contato com a Assistência Técnica ABUS. Ver “Assistência Técnica ABUS”.
Ligar o guindaste novamente
Posição "inferior"
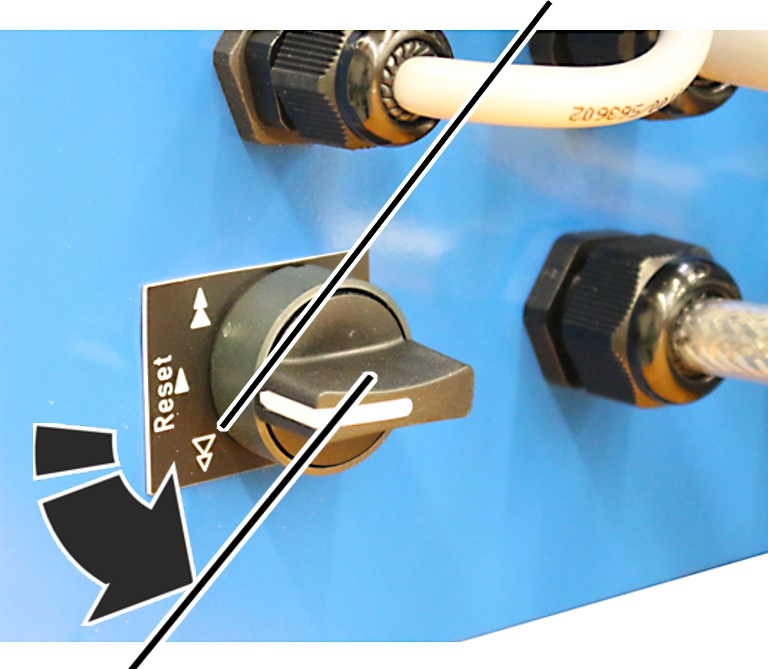
- Girar o botão giratório para a posição "inferior" e segurar.
- É realizada uma ponte com a contactora principal.
- O guindaste liga novamente.
- Mover o gancho de suspensão para fora da faixa limite de curso.
Somente em talha geminada
O procedimento na talha geminada não se diferencia muito.
- Verificar o limitador de emergência no acionamento do mecanismo de levantamento 1.
- Reiniciar o guindaste no acionamento do mecanismo de levantamento 1.
- Verificar o limitador de emergência no acionamento do mecanismo de levantamento 2.
- Reiniciar o guindaste no acionamento do mecanismo de levantamento 2.
Verificar o cabo com ajuda do prognóstico de descarte
O teste do cabo é simplificado pelo ABUControl e feito com mais segurança, pois são mostrados os segmentos do cabo, para os quais foi calculado um desgaste marcante.
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "CUSTOMER" (nível de acesso do usuário [1]) ou "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Acessar "Desgaste maturidade para descarte"
Vista geral: navegação no KranOS |
|---|
Usuário "CUSTOMER" ou "SERVICE" 🡪 "Mecanismo de levantamento" 🡪 "Desgaste maturidade para descarte" |
- Com o usuário "CUSTOMER" (nível de acesso do usuário [1]) ou "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- No menu principal, selecionar o mecanismo de levantamento desejado (por exemplo, mecanismo de levantamento 1).
- A janela para o mecanismo de levantamento desejado é exibida.
- No menu "Configurações" (três barras horizontais), clicar no item do menu "Desgaste maturidade para descarte".
Ler os cálculos da maturidade para descarte
Coluna "Posição do cabo"Coluna "Comprimento do desgaste"
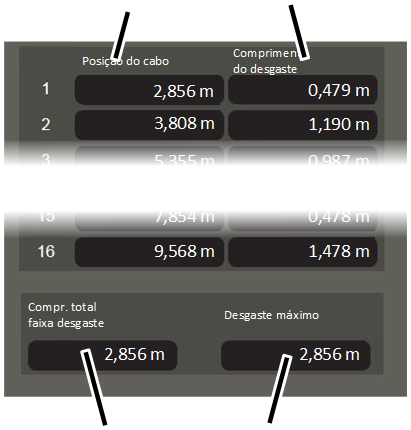
- A janela "Desgaste maturidade para descarte" é exibida.
- A tabela informa um ou vários segmentos do cabo (um segmento do cabo por linha), para os quais o ABUControl calculou um desgaste marcante.
- A coluna "Posição do cabo" indica onde está localizado o respectivo segmento do cabo. É medido o trecho desde o ponto fixo até o início do respectivo segmento do cabo.
- A coluna "Comprimento do desgaste" indica o comprimento do respectivo segmento do cabo que apresenta um desgaste marcante. É medido o trecho desde o início da posição indicada na coluna "Posição do cabo".
- No campo "Compr. total faixa desgaste", é mostrado o segmento do cabo da tabela que foi calculado como apresentando o desgaste maior.
- No campo "Desgaste máximo" é mostrada a dimensão do desgaste do segmento do cabo com maior desgaste.
- Iniciar o teste nas posições do cabo indicadas.
Todos os segmentos do cabo devem ser testados consecutivamente. Aqui deve ser contado com rupturas do arame mais cedo.
Examinar o cabo
Em todos os segmentos do cabo com desgaste marcante:
Distância desde o ponto fixo até o início do respectivo segmento do cabo (campo "Comprimento do cabo de aço").
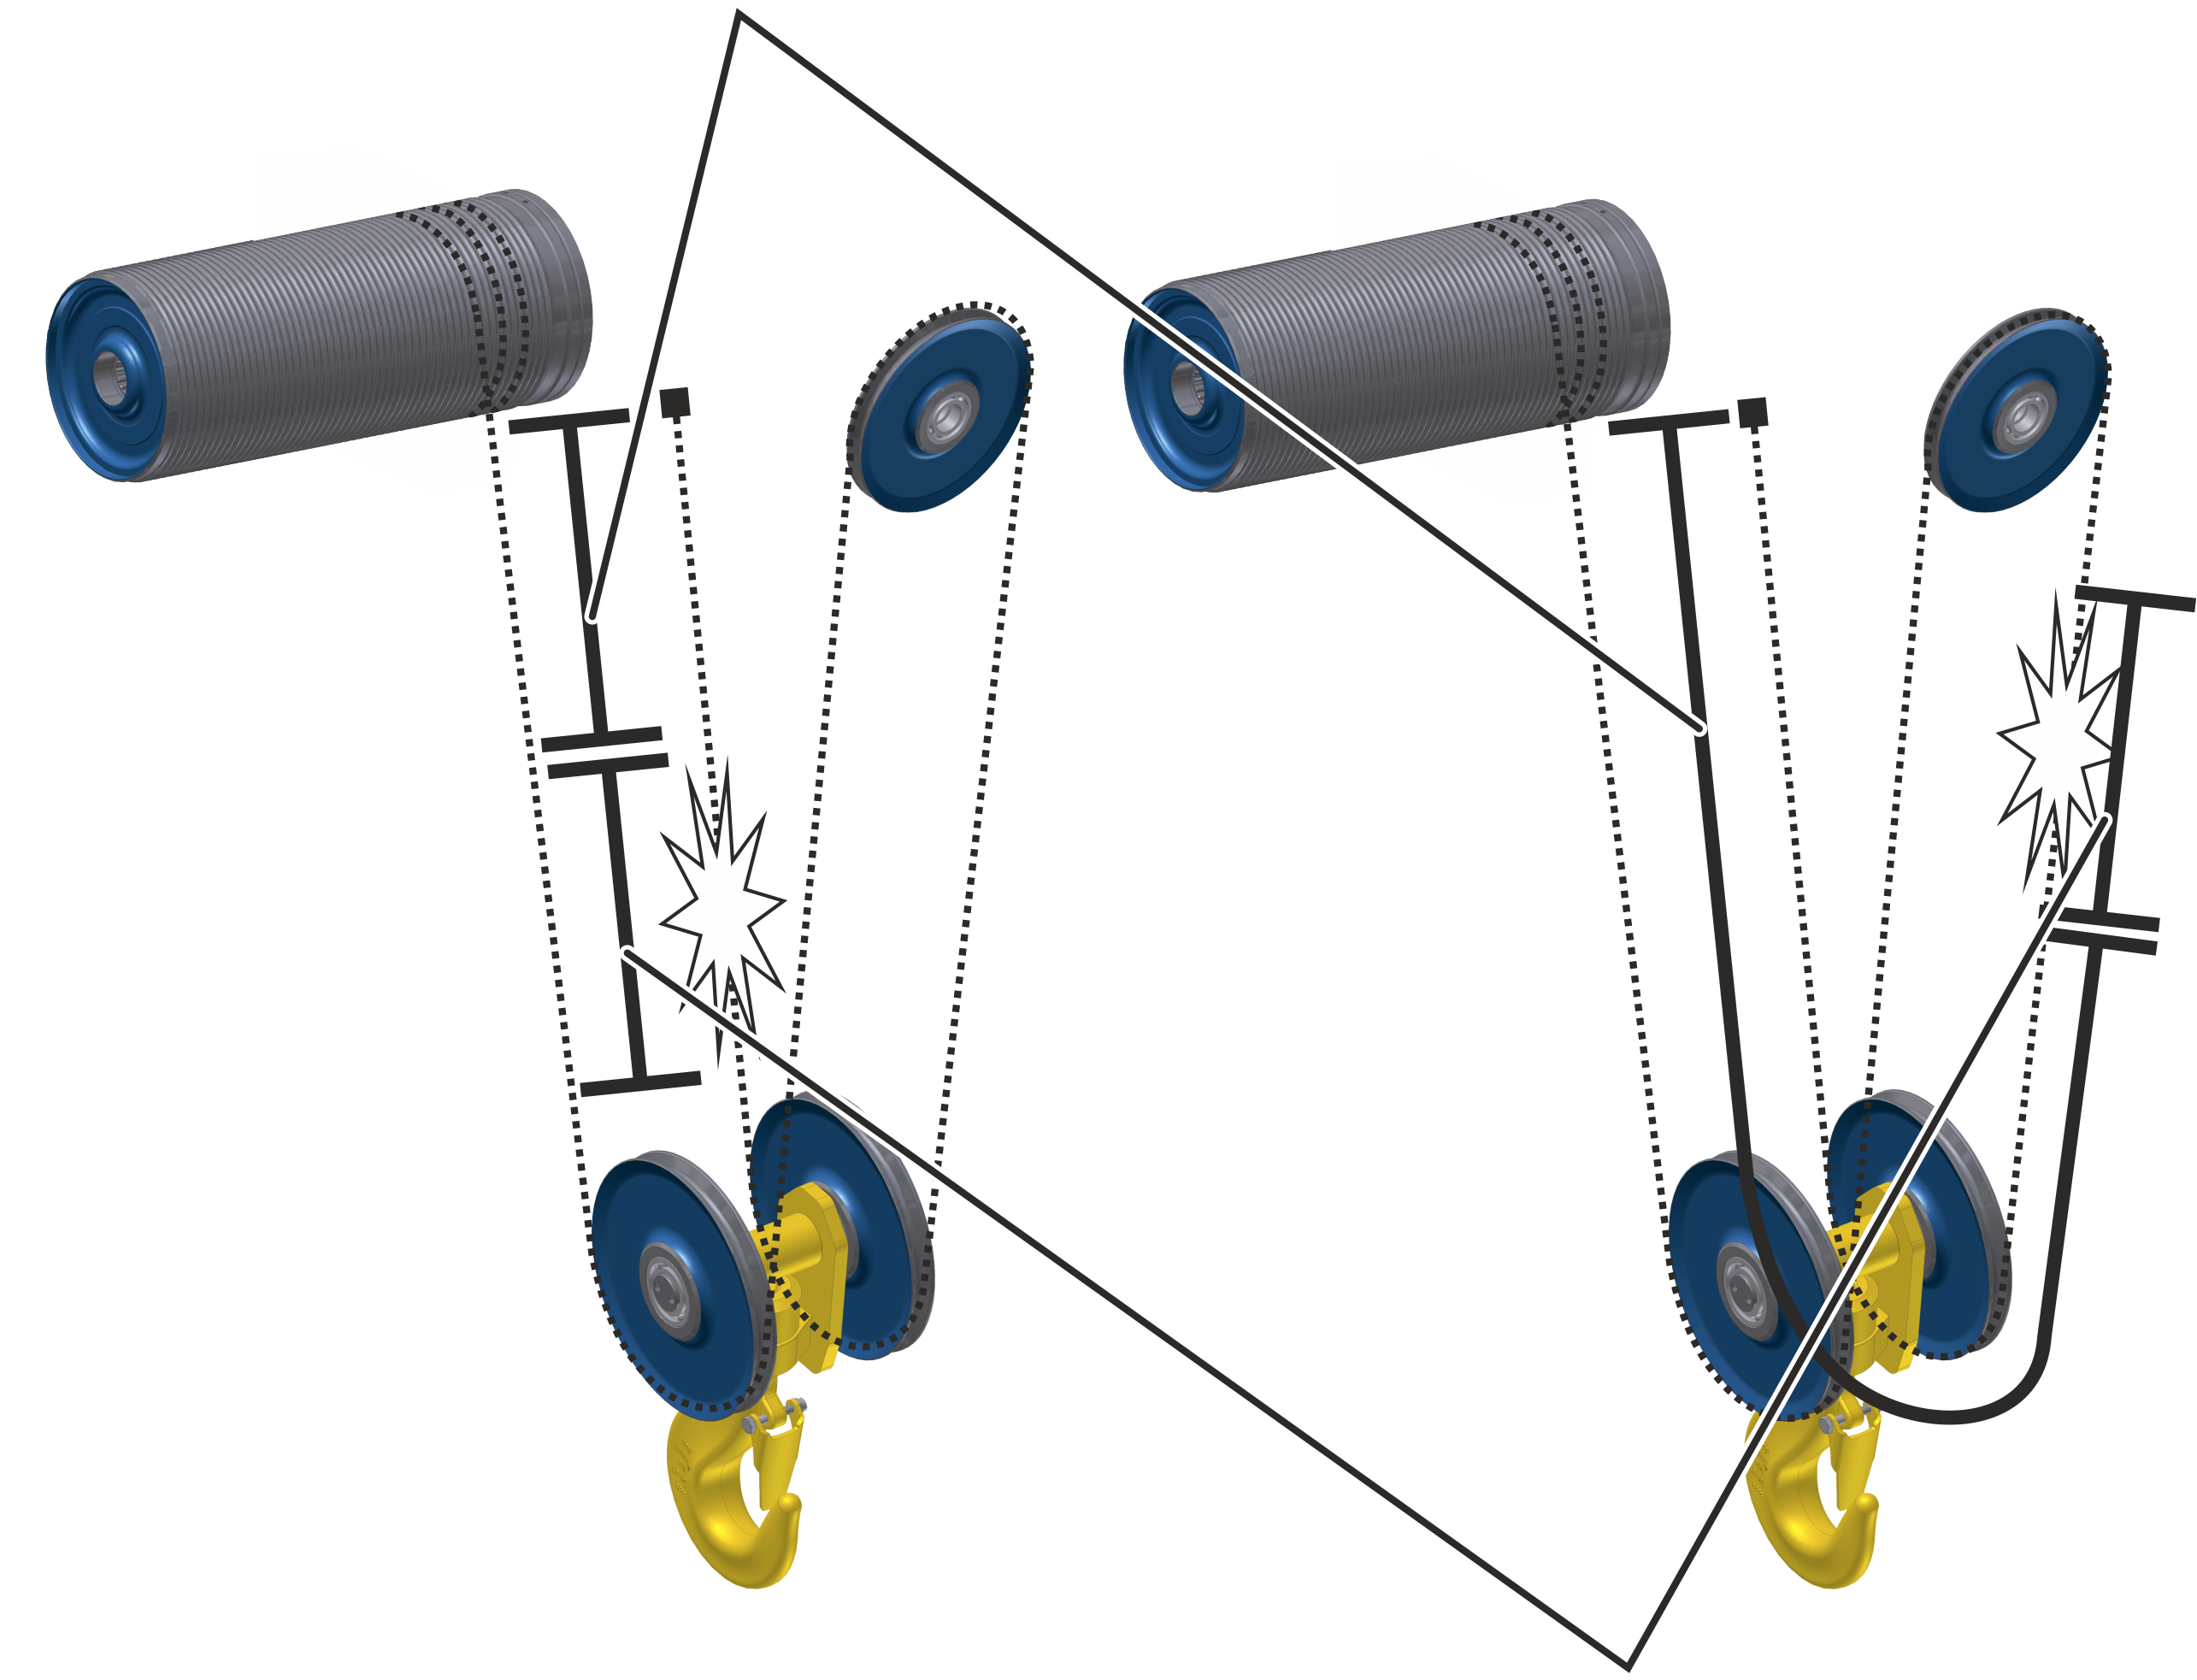
- Mover o gancho de suspensão o máximo possível para baixo.
Isso simplifica a medição do cabo.
- Medir a distância "Posição do cabo" desde o ponto fixo da talha de cabo de aço.
Neste ponto começa o segmento do cabo com desgaste marcante.
O segmento do cabo com maior desgaste geralmente está localizado no primeiro tramo do cabo, entretanto, dependendo da utilização do guindaste, pode estar também em outros tramos do cabo. Neste caso, medir novamente a distância da "Posição do cabo" desde o ponto fixo da talha de cabo de aço, em torno da polia do cabo no moitão.
- Medir o "Compr. total faixa desgaste" desde o início do segmento do cabo.
- Nesta área se encontra o segmento do cabo com desgaste marcante. Aqui deve ser contado com rupturas do arame mais cedo.
- Começar o teste do cabo neste ponto.
Ver também "Manual geral de produtos para guindastes ABUS", item "Testar o cabo".
Quando neste ponto não foi constatada nenhuma maturidade para descarte:
- Testar todo o cabo restante.
Somente em talhas de cabo de aço geminadas e talhas de cabo de aço com mecanismo de elevação Lift True Vertical
Este parágrafo vale somente para talhas de cabo de aço geminadas (não somente uma, mas ambas as extremidades do cabo são enroladas cada uma sobre um tambor do cabo próprio) e em talhas de cabo de aço com mecanismo de elevação Lift True Vertical (não somente uma, mas ambas as extremidades do cabo são enroladas sobre um tambor do cabo comum para ambas).
Examinar as duas metades do cabo
Polia de compensação
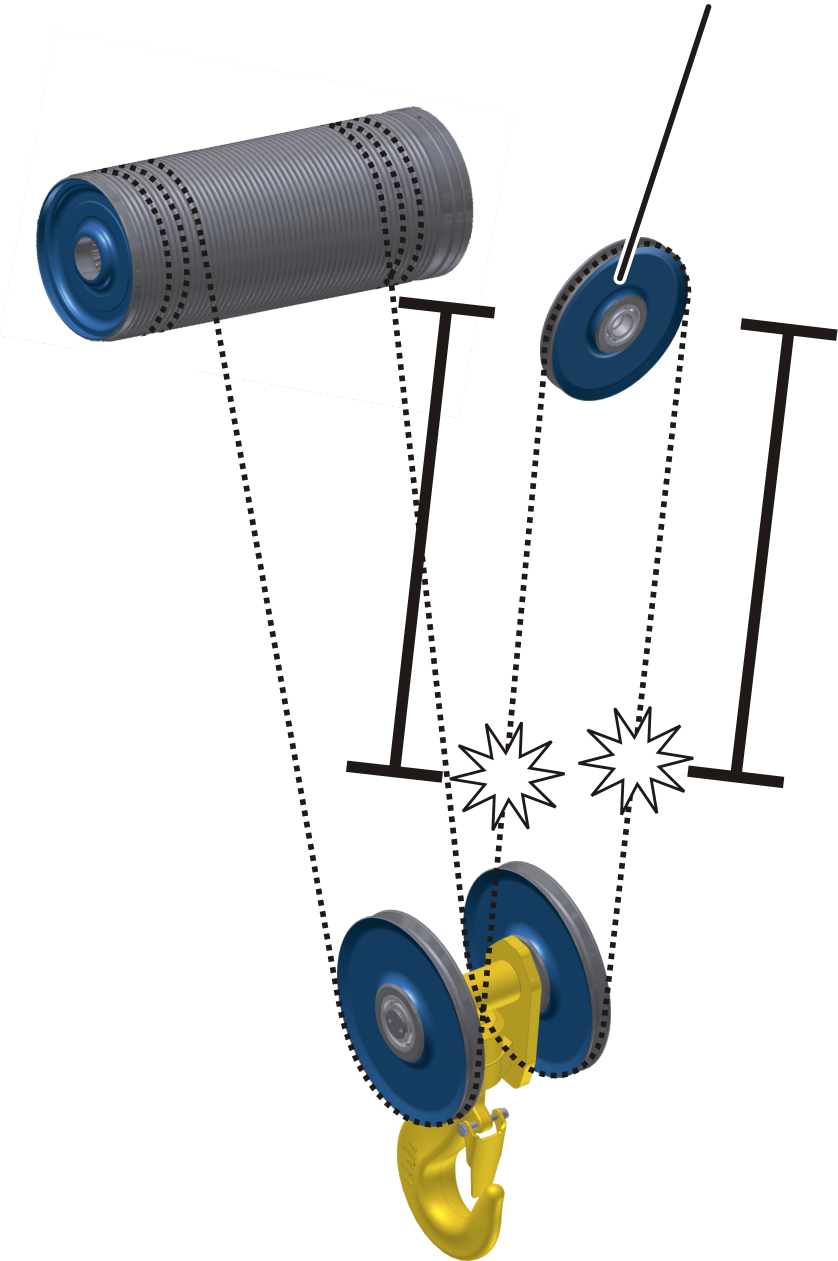
Nestas talhas de cabo de aço, o cabo é enrolado nas duas extremidades do cabo. A parte central do cabo encontra-se quase imóvel sobre a polia de compensação na talha ou sobre o moitão. Teoricamente, esta polia de compensação é considerada como ponto fixo, e as duas metades do cabo, como cabos individuais.
O desgaste calculado pelo ABUControl vale tanto para a primeira, como para a segunda metade do cabo. Pela disposição simétrica, é admitido o mesmo desgaste para as duas metades do cabo.
- Examinar tanto a metade esquerda da polia de compensação, quanto a metade direita da polia de compensação. Nisto, considerar a polia de compensação como ponto fixo.
Examinar o cabo sobre a polia de compensação
O cabo que se encontra sobre a polia de compensação é avaliado pelo ABUControl como ponto fixo. Por isto, o desgaste neste ponto não pode ser calculado.
Pela oscilação da carga e pelo giro levemente diferenciado dos dois tambores do cabo, também o cabo que se encontra sobre a polia de compensação se desgasta.
Polia de compensação
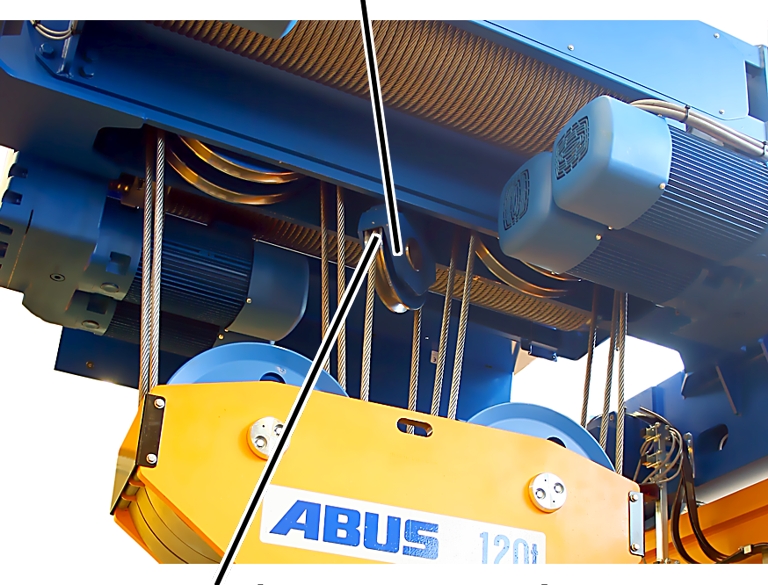
- Examinar a secção do cabo sobre a polia de compensação (polia de desvio no centro, em cima, na talha de cabo de aço ou no moitão) adicionalmente ao restante do cabo e com especial cuidado.
Substituir o cabo
Se o cabo estiver na maturidade para descarte:
- Substituir o cabo. Ver "Substituir o cabo" bem como o manual dos produtos da talha de cabo de aço.
Exibir parâmetros para maturidade para descarte e dados sobre o acionamento do cabo
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "CUSTOMER" (nível de acesso do usuário [1]) ou "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Acessar "Parâmetros maturidade para descarte"
Vista geral: navegação no KranOS |
|---|
Usuário "CUSTOMER" ou "SERVICE" 🡪 Parâmetros perfil de elevação" 🡪 "Mecanismo de levantamento" 🡪 "Parâmetros maturidade para descarte" |
- Com o usuário "CUSTOMER" (nível de acesso do usuário [1]) ou "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- No menu principal, selecionar o mecanismo de levantamento desejado (por exemplo, mecanismo de levantamento 1).
- A janela para o mecanismo de levantamento desejado é exibida.
- No menu "Configurações" (três barras horizontais), clicar no item do menu "Parâmetros perfil de elevação".
- A janela "Parâmetros perfil de elevação" é exibida.
- No menu "Configurações" (três barras horizontais), clicar no item do menu "Parâmetros maturidade para descarte".
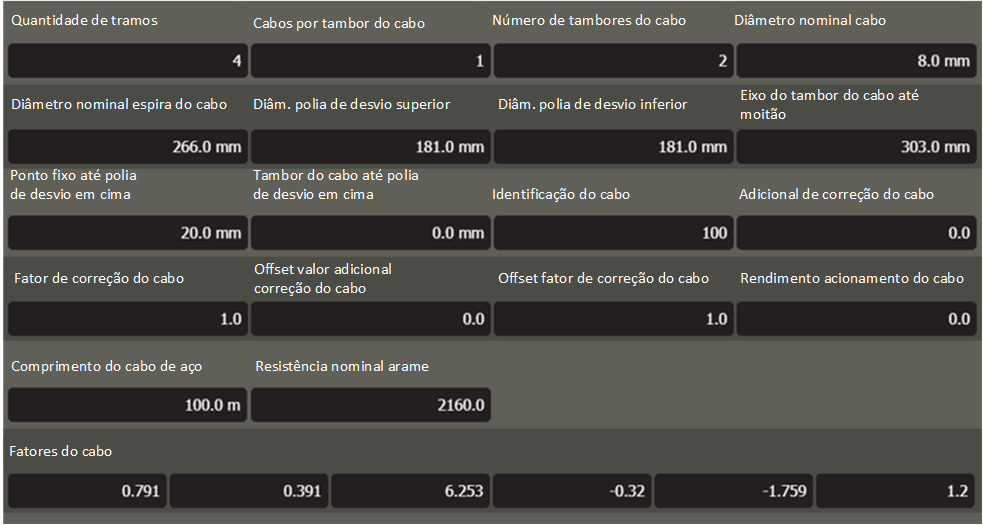
- A janela "Parâmetros maturidade para descarte" é exibida.
- Ler os parâmetros desejados:
- "Quantidade de tramos": quantidade de tramos do cabo que percorrem o trecho entre o moitão inferior e a armação do trole.
- "Cabos por tambor do cabo":
1: Uma das extremidades do cabo é enrolada sobre o tambor do cabo, a outra está fixada no ponto fixo.
2: As duas extremidades do cabo são enroladas sobre o tambor do cabo (talha de cabo de aço com mecanismo de elevação Lift True Vertical, Relação tramos de corrente/motores D4/2)
- "Número de tambores do cabo": quantidade de tambores do cabo por talha de cabo de aço
1: Talha de cabo de aço para pontes rolantes univiga (modelo E, S, U) ou para pontes rolantes biviga (modelo D, DA, DQA)
2: Talha geminada (modelo Z, ZA)
- "Diâmetro nominal cabo": diâmetro do cabo sobre o tambor do cabo
- "Diâmetro nominal espira do cabo": diâmetro de uma volta (=espira) do cabo sobre o tambor do cabo (diâmetro do tambor do cabo + diâmetro do cabo)
- "Diâm. polia de desvio superior": diâmetro da polia de desvio superior + diâmetro do cabo
- "Diâm. polia de desvio inferior": diâmetro da polia de desvio inferior + diâmetro do cabo
- "Eixo do tambor do cabo até moitão": distância entre o eixo do tambor do cabo e do eixo da(s) polia(s) de desvio do moitão
- "Ponto fixo até polia de desvio em cima": distância do ponto fixo até o eixo da polia de desvio superior.
- "Tambor do cabo até polia de desvio em cima": distância do eixo do tambor do cabo em relação ao eixo da polia de desvio superior.
- "Identificação do cabo": identificação do cabo ABUS (A100=100, A101=101, A102=102, A103=103, A104=104, A105=105, A106=106)
- "Adicional de correção do cabo": valor interno para cálculo
- "Fator de correção do cabo": valor interno para cálculo
- "Offset valor adicional correção do cabo": valor interno para cálculo
- "Offset fator de correção do cabo": valor interno para cálculo
- "Rendimento acionamento do cabo": valor interno para cálculo
- "Comprimento do cabo de aço": comprimento do cabo completo
- "Resistência nominal arame": resistência do cabo
- "Fatores do cabo": valores internos para cálculo
Verificar a segurança contra sobrecarga
A segurança contra sobrecarga deve ser testada por ocasião da inspeção periódica, devendo desligar o movimento de erguer no caso de sobrecarga.
Requisitos para o teste da segurança contra sobrecarga:
- Para esta etapa de trabalho é necessária uma carga de teste.
- O peso da carga de teste deve ser conhecido com exatidão.
- O peso da carga de teste deve corresponder, de preferência, à capacidade de carga máxima do guindaste/do trole ou estar o máximo possível próximo da capacidade de carga máxima do guindaste/do trole.
Como a segurança contra sobrecarga reage se houver uma sobrecarga de 110%, o fator de medição da sobrecarga pode ser reduzido temporariamente no KranOS. Assim, a segurança contra sobrecarga também pode ser ativada com uma carga de teste que se situa abaixo de 110% da capacidade de carga máxima do guindaste.
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Acessar os parâmetros do perfil de elevação
Vista geral: navegação no KranOS |
|---|
Usuário "SERVICE" 🡪 "Mecanismo de levantamento" 🡪 "Parâmetros perfil de elevação" |
- Com o usuário "SERVICE" (nível de acesso do usuário [2]), fazer logIn no KranOS. Ver "Fazer login no KranOS e acessar".
- No menu principal, selecionar o mecanismo de levantamento desejado (por exemplo, mecanismo de levantamento 1).
- A janela para o mecanismo de levantamento desejado é exibida.
- No menu "Configurações" (três barras horizontais), clicar no item do menu "Parâmetros perfil de elevação".
Reduzir o "Fator de sobrecarga"
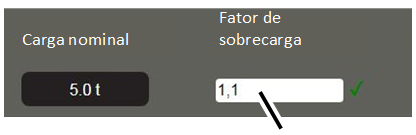
- A janela "Parâmetros perfil de elevação" é exibida.
- No campo "Fator de sobrecarga", registrar um fator pelo qual a carga de teste existente se torna sobrecarga.
- Clicar na superfície de comando "Escrever CLP".
Erguer a carga de teste
- Observar as normas de segurança do trabalho e erguer a carga de teste.
- A segurança contra sobrecarga precisa reagir.
- A indicação no mostrador de matriz de LED pisca.
- Descarregar a carga de teste.
Restaurar a segurança contra sobrecarga
- Desligar o guindaste no seccionador de rede ou no interruptor de ligação à rede.
- Aguardar 60 segundos.
- Ligar o guindaste novamente.
- O ABUControl é reinicializado.
- O fator de sobrecarga é restaurado.
Manutenção
Destina-se a toda pessoa que realiza manutenção, reparos ou modificações no guindaste.
A empresa operadora do guindaste é responsável pela seleção e pela qualificação adequada do pessoal da manutenção.
Exemplos de pessoas capacitadas:
- Pessoas com amplo conhecimento em formação técnica na área de fabricação de máquinas e parte elétrica de guindastes.
- Pessoas com experiência suficiente na operação, montagem e manutenção de guindastes.
- Pessoas com conhecimento amplo das respectivas normas técnicas, diretrizes e normas de segurança válidas para o respectivo país.
- Pessoas com treinamento periódico realizado pela ABUS.
A ABUS não assume responsabilidade por danos originados de manutenções realizadas por pessoas não capacitadas e não qualificadas.
A ABUS recomenda que a manutenção seja realizada por pessoal da Assistência Técnica ABUS.
Utilizar somente peças de reposição originais ABUS. Caso contrário, o direito de garantia perde sua validade.
Orientações de segurança na manutenção
Observar as seguintes orientações de segurança em todos os trabalhos de manutenção no guindaste com ABUControl.
- Desligar o interruptor de ligação à rede. Proteger o interruptor contra religação involuntária.
- Abrir o seccionador de fusíveis na caixa de comando do guindaste. Proteger o seccionador de fusíveis com cadeado para que não seja fechado novamente por descuido.
- Utilizar uma cabina de elevação e proteção contra queda adequadas.
- Bloquear suficientemente o acesso à zona de trabalho em torno da cabina de elevação.
- Desligar as demais pontes rolantes que se encontram na mesma via de rolamento, ou pontes rolantes acima ou abaixo da ponte rolante que deverá passar por manutenção. Proteger os interruptores contra religação involuntária. Outras pontes rolantes poderão derrubar a plataforma de elevação ou bater contra a ponte rolante em manutenção.
- Informar as pessoas próximas sobre a manutenção.
- Trabalhos na parte elétrica do guindaste somente por eletrotécnicos capacitados!
- Mesmo depois de pressionado o botão de parada de emergência, existem altas tensões no comando do guindaste e no comando do trole que podem levar à morte.
Estas orientações de segurança valem especialmente para o guindaste com ABUControl:
- Antes de trabalhar no guindaste, desligar a alimentação elétrica e esperar no mínimo 15 minutos até que as tensões nos circuitos de corrente contínua dos conversores de frequência tenham se dissipado.
- Não abrir as carcaças dos conversores de frequência.
Desligar o guindaste
Desligar o guindaste com seccionador de fusíveis
O seccionador de fusíveis no comando do guindaste cumpre a função do seccionador de rede. Com isso, o guindaste completo pode ser colocado em estado sem tensão em grande proporção.
Isto é adequado principalmente quando não for possível desligar a instalação de ponte rolante completa com um interruptor de ligação à rede.
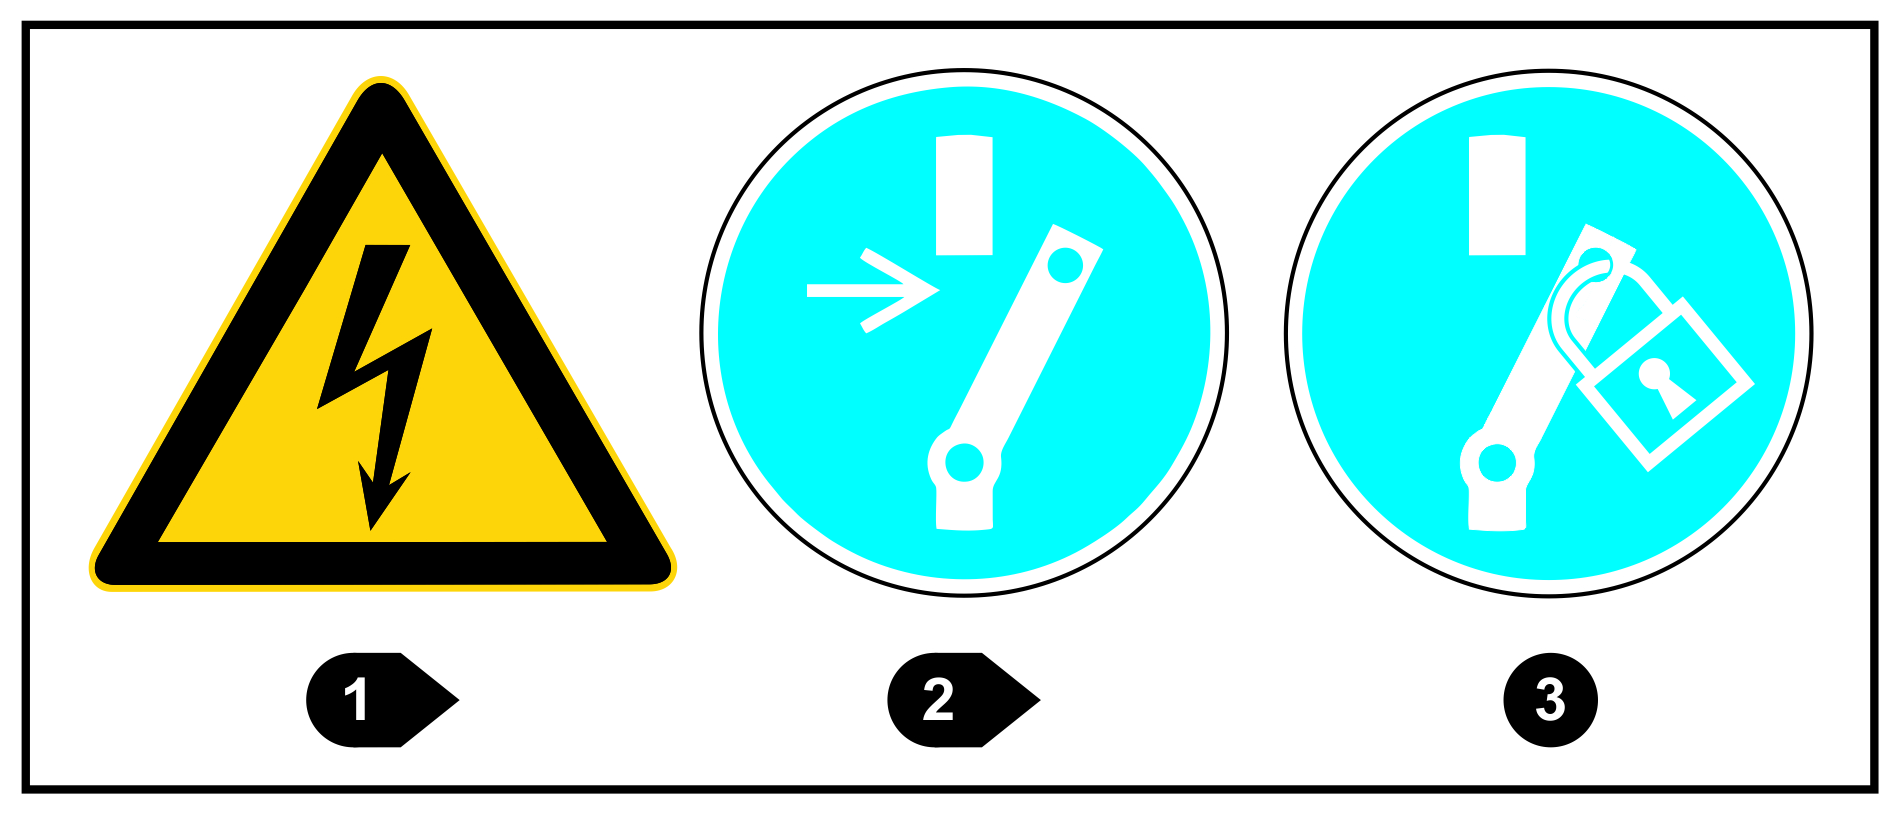
Etiqueta de segurança do produto na tampa do comando do guindaste para o desligamento do guindaste.
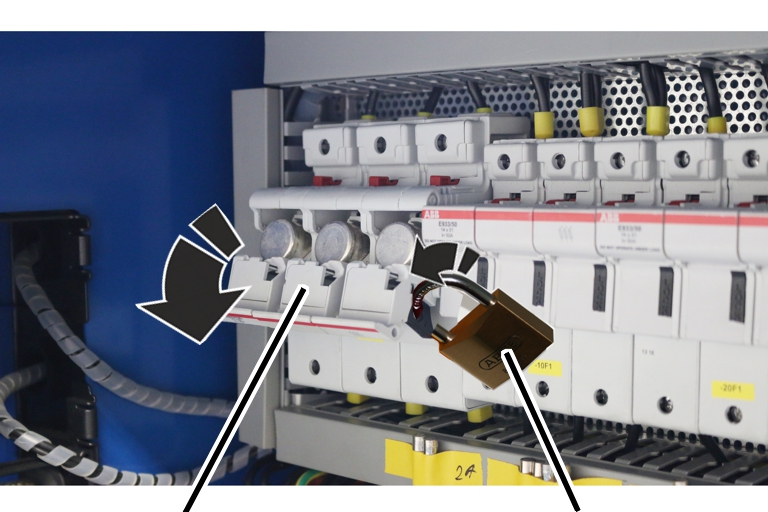
- Abrir o comando do guindaste.
- Observar as normas de segurança do trabalho e rebater para baixo o seccionador de fusíveis no manípulo.
- Proteger o seccionador de fusíveis com cadeado para que não seja fechado novamente por descuido.
- Aguardar 15 minutos enquanto as tensões no comando do guindaste se dissipam.
- A partir do seccionador de fusíveis, o guindaste está livre de tensão. Até o seccionador de fusíveis, ainda existe tensão. Em circuitos de corrente especiais (por exemplo, para dispositivos de suspensão da carga), também pode haver tensão mesmo em seccionadores de fusíveis abertos.
Substituir fusíveis
Elemento fusível
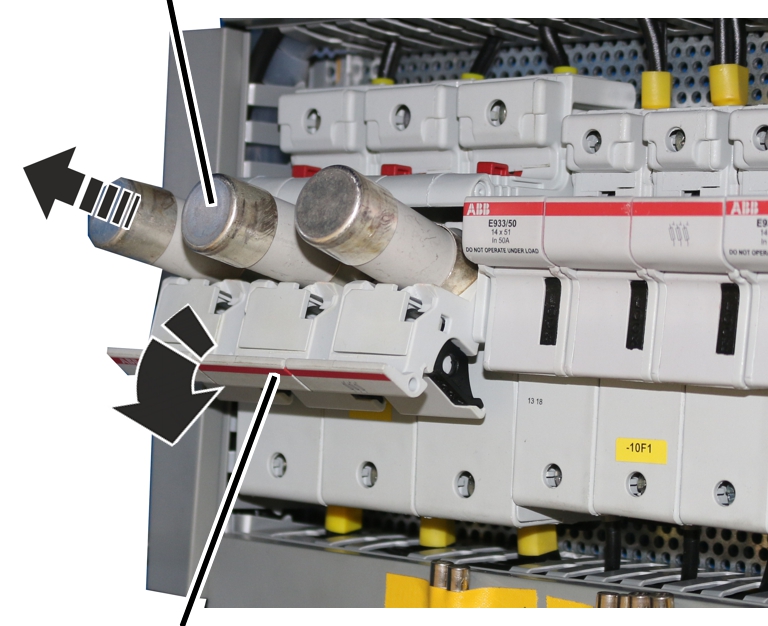
- Virar o seccionador de fusíveis para fora.
- Substituir o elemento fusível.
- Rebater o seccionador de fusíveis de volta.
Regular novamente os pontos de comutação para o limitador de emergência e o dispositivo limitador de curso superior
A talha de cabo de aço possui um limitador de curso de engrenagem com três pontos de comutação.
Os pontos de comutação para o dispositivo limitador de curso superior e para o limitador de emergência localizado acima foram regulados e lacrados na fábrica.
Se necessário (por exemplo, quando o gancho de suspensão não deve se mover totalmente para cima devido a uma travessa), depois de uma substituição do cabo de aço ou depois de reparos, o ponto de comutação do dispositivo limitador de curso superior deverá, eventualmente, ser regulado novamente.
Calcular os pontos de comutação
Ponto de comutação
limitador de emergência C1
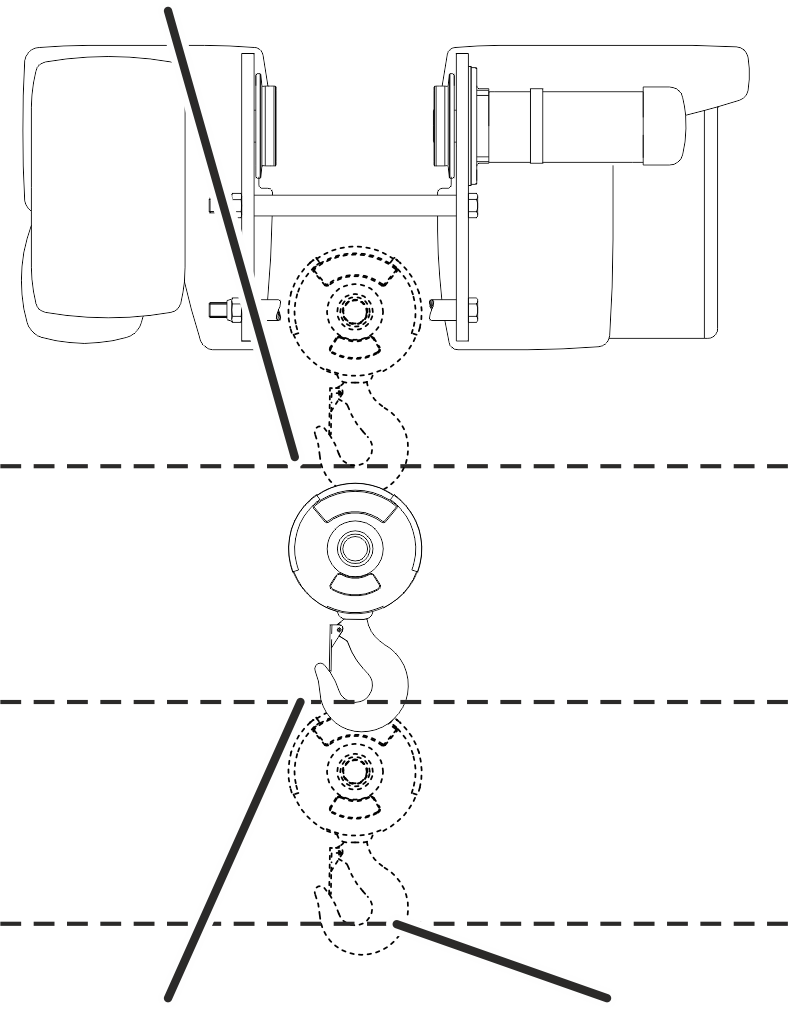
- A altura construtiva própria (dimensão C) é basicamente a posição mais alta, até o qual o gancho de suspensão pode se mover, sem danificar o cabo de aço. Para este caso, foi considerado um determinado batente de segurança.
- A altura construtiva própria (dimensão C) é basicamente a distância entre a borda inferior da roda, na talha de cabo de aço, e a borda interna do gancho de suspensão.
- A altura construtiva própria (dimensão C) refere-se sempre a um gancho de suspensão de fabricação em série. Em ganchos de suspensão maiores ou menores, consultar a altura construtiva própria na folha de dados técnicos da talha de cabo de aço.
- O ponto de comutação para o limitador de emergência é denominado de C1 e se situa um pouco acima da altura construtiva própria. Esta é a posição absoluta mais alta, até onde o gancho de suspensão pode se mover sem danificar o cabo de aço.
- O ponto de comutação para o dispositivo limitador de curso superior é denominado de C2 e se situa um pouco abaixo da altura construtiva própria.
- Cada um dos dois pontos de comutação (C1 e C2) possui dois cantos de referência como alternativa: A1 e A2 (distância entre uma das bordas de fácil acesso pela parte inferior na talha do cabo de aço e o eixo das polias de desvio no moitão inferior) bem como B1 e B2 (distância entre a borda de bom acesso pela parte inferior na talha de cabo de aço e a borda superior do moitão inferior. Estas dimensões adicionais podem ser utilizadas como alternativa para a altura construtiva própria, podendo facilitar a medição. Além disso, elas são independentes do tamanho dos ganchos de suspensão e, assim, podem ser utilizadas em ganchos de suspensão menores e maiores.
- Escolher o canto de referência adequado na talha de cabo de aço e no moitão inferior pelo desenho a seguir.
- A partir da tabela a seguir, ler as dimensões C1 e C2 ou, como alternativa, A1 e A2 ou B1 e B2.
Cantos de referência na talha de cabo de aço conforme a forma construtiva:
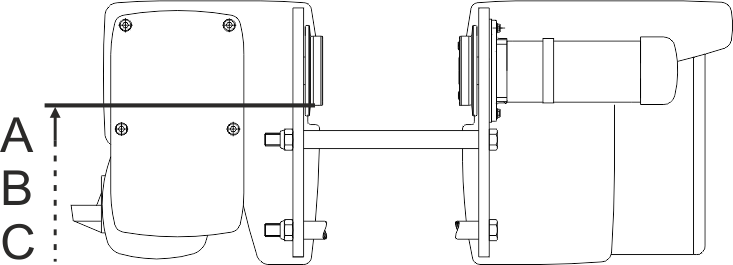
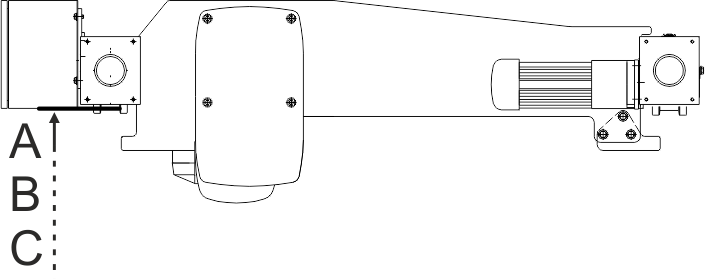
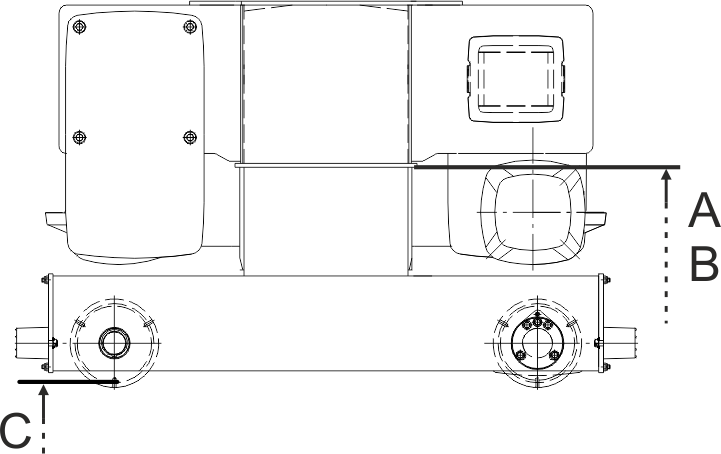
Cantos de referência no moitão:
Altura construtiva própriaPonto de comutação limitador de emergência
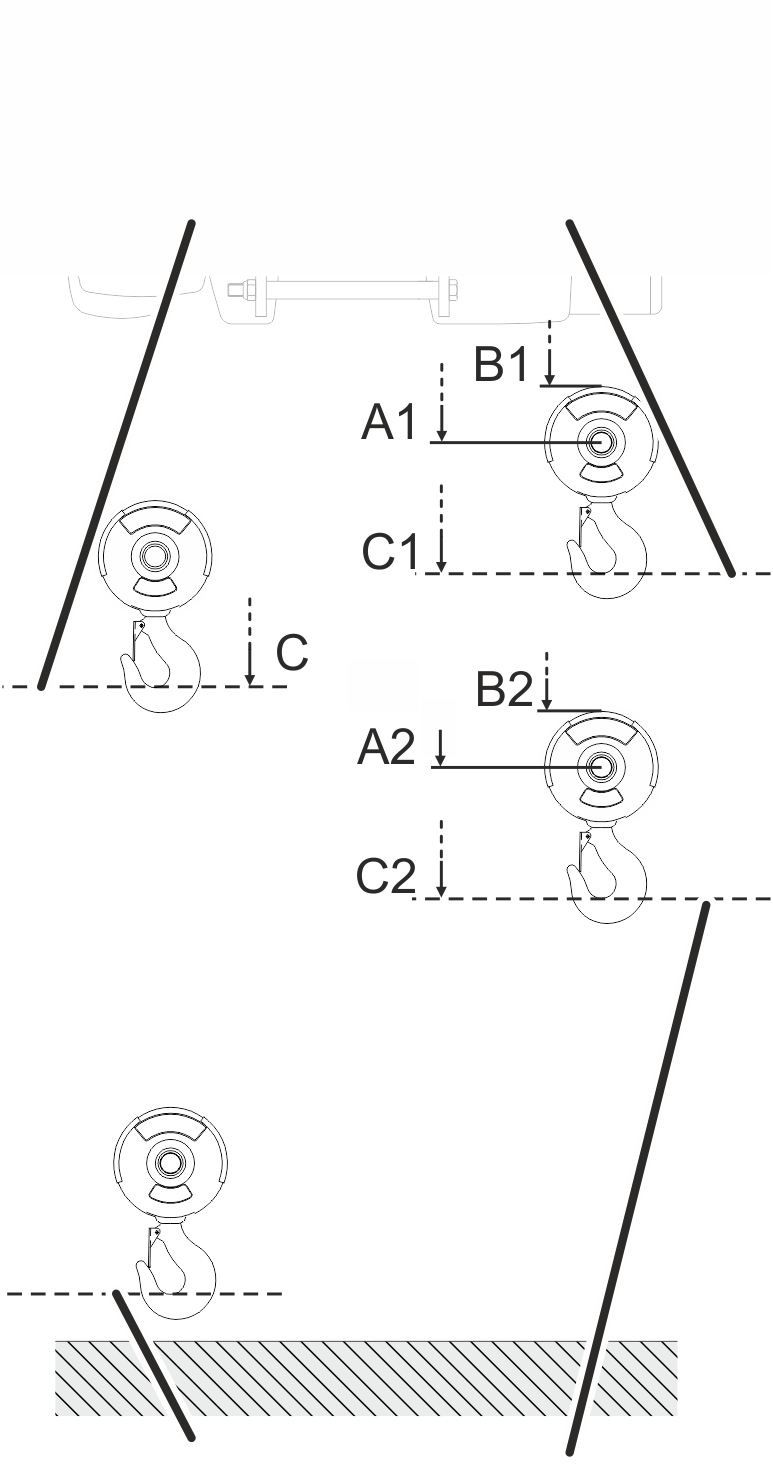
Princípios básicos:
- 146 voltas do parafuso de regulagem giram o came de ligação no limitador de curso da engrenagem uma vez completamente em 360°.
- Na tabela a seguir está informado quantos milímetros de percurso do gancho correspondem a uma volta do parafuso de regulagem.
- Ao girar o parafuso de regulagem para a direita, o ponto de comutação é deslocado para baixo e, ao girar o parafuso de regulagem para a esquerda, o ponto de comutação é deslocado para cima.
- Na tabela a seguir está informado quantos milímetros de percurso do gancho o gancho percorre na zona morta da microcontatora (histerese de comutação).
Ponto de comutação |
Ponto de comutação |
Zona morta (histerese de comutação) |
Percurso do gancho a cada volta do parafuso de regulagem |
|||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|
Modelo |
Tamanho cons-trutivo |
Relação tramos de corrente/motores |
Largura do vão [mm] |
Altura construtiva própria |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
E |
800 |
4/1 |
Até 300 |
400 |
165 |
70 |
380 |
215 |
120 |
430 |
55 |
71 |
E |
1000 * |
2/1 |
Até 300 |
567 |
210 |
105 |
525 |
310 |
205 |
625 |
120 |
154 |
E |
1000 * |
4/1 |
Até 300 |
500 |
230 |
125 |
480 |
279 |
175 |
530 |
60 |
77 |
E |
2000 |
2/1 |
Até 300 |
580 |
180 |
70 |
540 |
280 |
170 |
640 |
130 |
172 |
E |
2000 |
4/1 |
Até 300 |
500 |
195 |
80 |
480 |
245 |
130 |
530 |
65 |
86 |
E |
3000 |
2/1 |
Até 300 |
664 |
215 |
70 |
625 |
315 |
170 |
734 |
160 |
214 |
E |
3000 |
4/1 |
Até 300 |
580 |
235 |
90 |
560 |
285 |
140 |
610 |
80 |
107 |
E |
5000 |
2/1 |
Até 350 |
830 |
295 |
110 |
790 |
395 |
210 |
890 |
178 |
238 |
E |
5000 |
4/1 |
Até 350 |
825 |
375 |
190 |
805 |
425 |
240 |
855 |
89 |
119 |
E |
6000 |
2/1 |
Até 350 |
830 |
295 |
110 |
790 |
395 |
210 |
890 |
194 |
260 |
* Os valores dados valem para a GM 1000 compacta e para a GM 1000 modular. Os valores são idênticos para os dois modelos.
Somente em talha de cabo de aço modelo E com vão maior
Este item vale somente para talhas de cabo de aço modelo E com largura do vão superior ao dado na tabela acima.
Calcular uma altura construtiva própria maior
A partir de determinada largura do vão, a altura construtiva própria deve ser aumentada.
- Somar a altura adicional desta tabela com a altura construtiva própria da tabela acima.
Largura do vão |
Tam. constr 800 |
Tamanho construtivo 1000 |
Tam. construt 1000 |
Tam. construt 2000 |
Tam. construt 2000 |
Tam.constr 3000 |
Tam. construt 3000 |
Tam. construt 5000 |
Tam. construt 5000 |
Tam. construt 6000 |
|---|---|---|---|---|---|---|---|---|---|---|
300 |
0 |
0 |
0 |
0 |
0 |
0 |
0 |
- |
- |
- |
350 |
49 |
39 |
45 |
43 |
53 |
62 |
80 |
0 |
0 |
0 |
400 |
98 |
78 |
89 |
86 |
106 |
124 |
160 |
76 |
74 |
76 |
450 |
146 |
117 |
134 |
129 |
159 |
187 |
240 |
152 |
148 |
152 |
500 |
195 |
156 |
178 |
172 |
212 |
249 |
320 |
228 |
222 |
228 |
550 |
- |
- |
- |
- |
265 |
311 |
401 |
304 |
296 |
304 |
600 |
- |
- |
- |
- |
318 |
373 |
481 |
380 |
370 |
380 |
650 |
- |
- |
- |
- |
371 |
435 |
561 |
456 |
444 |
456 |
700 |
- |
- |
- |
- |
424 |
498 |
641 |
532 |
518 |
532 |
Ponto de comutação |
Ponto de comutação |
Zona morta (histerese de comutação) |
Percurso do gancho a cada volta do parafuso de regulagem |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Modelo |
Tamanho cons-trutivo |
Relação tramos de corrente/motores |
Altura construtiva própria |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
S |
800 |
4/1 |
343 |
335 |
245 |
323 |
385 |
295 |
377 |
55 |
71 |
S |
1000 |
4/1 |
420 |
420 |
315 |
400 |
470 |
365 |
450 |
60 |
77 |
S |
2000 |
4/1 |
440 |
405 |
290 |
420 |
455 |
340 |
470 |
65 |
86 |
S |
3000 |
2/1 |
699 |
520 |
370 |
659 |
620 |
470 |
760 |
160 |
214 |
S |
3000 |
4/1 |
550 |
540 |
395 |
530 |
590 |
445 |
580 |
80 |
107 |
Ponto de comutação |
Ponto de comutação |
Zona morta (histerese de comutação) |
Percurso do gancho a cada volta do parafuso de regulagem |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Modelo |
Tamanho cons-trutivo |
Relação tramos de corrente/motores |
Altura construtiva própria |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
U |
5000 |
4/1 |
1132 |
270 |
80 |
1110 |
320 |
130 |
1160 |
89 |
119 |
U |
6000 |
2/1 |
1256 |
235 |
50 |
1215 |
335 |
150 |
1315 |
194 |
260 |
U |
6000 |
4/1 |
1241 |
260 |
70 |
1220 |
310 |
120 |
1270 |
97 |
130 |
U |
7000 |
2/1 |
1615 |
330 |
90 |
1575 |
430 |
190 |
1675 |
254 |
342 |
Ponto de comutação |
Ponto de comutação |
Zona morta (histerese de comutação) |
Percurso do gancho a cada volta do parafuso de regulagem |
|||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|
Modelo |
Tamanho cons-trutivo |
Relação tramos de corrente/motores |
Largura do vão [mm] |
Altura construtiva própria |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
D |
800 |
4/1 |
144 |
170 |
80 |
125 |
220 |
130 |
175 |
55 |
71 |
|
D |
1000 |
4/1 |
195 |
190 |
85 |
175 |
240 |
135 |
225 |
60 |
77 |
|
D |
2000 |
2/1 |
295 |
160 |
50 |
255 |
260 |
150 |
355 |
130 |
172 |
|
D |
2000 |
4/1 |
215 |
175 |
60 |
195 |
225 |
110 |
245 |
65 |
86 |
|
D |
3000 |
2/1 |
315 |
190 |
45 |
275 |
290 |
150 |
375 |
160 |
214 |
|
D130 |
3000 |
4/1 |
260 |
230 |
85 |
240 |
280 |
134 |
290 |
80 |
107 |
|
D160 |
3000 |
4/1 |
260 |
225 |
80 |
240 |
275 |
129 |
290 |
80 |
107 |
|
D |
5000 |
2/1 |
440 |
240 |
50 |
400 |
340 |
150 |
500 |
178 |
238 |
|
D |
5000 |
4/1 |
160 |
385 |
285 |
100 |
365 |
335 |
150 |
415 |
89 |
119 |
D |
5000 |
4/1 |
200 |
385 |
305 |
120 |
355 |
170 |
||||
D |
5000 |
4/2 |
320 |
330 |
220 |
280 |
430 |
320 |
380 |
178 |
238 |
|
D |
6000 |
2/1 |
520 |
235 |
50 |
480 |
335 |
150 |
580 |
194 |
260 |
|
D |
6000 |
4/1 |
267 |
260 |
73 |
247 |
310 |
123 |
297 |
97 |
130 |
|
D |
6000 |
6/1 |
606 |
355 |
168 |
586 |
405 |
218 |
636 |
65 |
87 |
|
D |
7000 |
2/1 |
572 |
344 |
103 |
532 |
444 |
203 |
632 |
254 |
342 |
|
D |
7000 |
4/1 |
501 |
380 |
139 |
481 |
430 |
189 |
531 |
127 |
171 |
|
D |
7000 |
6/1 |
até 2000 |
717 |
520 |
280 |
690 |
570 |
330 |
745 |
85 |
114 |
D |
7000 |
6/1 |
a partir de 2000 |
897 |
520 |
280 |
875 |
570 |
330 |
925 |
85 |
114 |
D |
7000 |
4/2 |
236 |
240 |
50 |
195 |
340 |
150 |
295 |
254 |
342 |
|
D |
7000 |
8/2 |
516 |
260 |
70 |
495 |
310 |
120 |
545 |
127 |
171 |
|
Ponto de comutação |
Ponto de comutação |
Zona morta (histerese de comutação) |
Percurso do gancho a cada volta do parafuso de regulagem |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Modelo |
Tamanho cons-trutivo |
Relação tramos de corrente/motores |
Altura construtiva própria |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
DA |
800 |
4/1 |
429 |
170 |
80 |
410 |
220 |
130 |
460 |
55 |
71 |
DA |
1000 |
4/1 |
520 |
190 |
85 |
500 |
240 |
135 |
550 |
60 |
77 |
DA |
2000 |
2/1 |
621 |
160 |
50 |
580 |
260 |
150 |
681 |
130 |
172 |
DA |
2000 |
4/1 |
544 |
175 |
60 |
520 |
225 |
110 |
570 |
65 |
86 |
DA |
3000 |
2/1 |
700 |
193 |
45 |
660 |
290 |
145 |
760 |
160 |
214 |
DA |
3000 |
4/1 |
620 |
225 |
80 |
600 |
275 |
130 |
650 |
80 |
107 |
DA |
5000 |
2/1 |
825 |
240 |
50 |
785 |
340 |
150 |
885 |
178 |
238 |
DA |
5000 |
4/1 |
813 |
285 |
100 |
795 |
335 |
150 |
845 |
89 |
119 |
DA160 |
6000 |
2/1 |
949 |
235 |
50 |
910 |
335 |
150 |
1010 |
194 |
260 |
DA200 |
6000 |
4/1 |
470 |
260 |
70 |
450 |
310 |
120 |
500 |
97 |
130 |
DA280 |
6000 |
4/1 |
832 |
260 |
70 |
810 |
310 |
120 |
860 |
97 |
130 |
DA280 |
6000 |
6/1 |
1068 |
352 |
165 |
1050 |
400 |
215 |
1100 |
65 |
87 |
DA200 |
7000 |
2/1 |
1284 |
345 |
105 |
1245 |
445 |
205 |
1345 |
254 |
342 |
DA |
7000 |
4/1 |
913 |
375 |
135 |
895 |
425 |
185 |
943 |
127 |
171 |
DA |
7000 |
6/1 |
1370 |
515 |
275 |
1350 |
565 |
325 |
1400 |
85 |
114 |
Ponto de comutação |
Ponto de comutação |
Zona morta (histerese de comutação) |
Percurso do gancho a cada volta do parafuso de regulagem |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Modelo |
Tamanho cons-trutivo |
Relação tramos de corrente/motores |
Altura construtiva própria |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
DQA |
2000 |
2/1 |
525 |
125 |
10 |
485 |
225 |
110 |
585 |
130 |
172 |
DQA |
2000 |
4/1 |
445 |
140 |
30 |
425 |
190 |
80 |
475 |
65 |
86 |
DQA |
3000 |
2/1 |
639 |
190 |
40 |
600 |
290 |
140 |
700 |
160 |
214 |
DQA |
3000 |
4/1 |
555 |
210 |
65 |
535 |
260 |
115 |
585 |
80 |
107 |
DQA |
5000 |
2/1 |
810 |
275 |
90 |
770 |
375 |
190 |
870 |
178 |
238 |
DQA |
5000 |
4/1 |
712 |
265 |
75 |
690 |
315 |
125 |
740 |
89 |
119 |
DQA |
6000 |
2/1 |
870 |
335 |
150 |
830 |
435 |
250 |
930 |
194 |
260 |
DQA |
6000 |
4/1 |
745 |
250 |
60 |
725 |
300 |
110 |
775 |
97 |
130 |
DQA350 |
7000 |
4/1 |
970 |
375 |
135 |
950 |
425 |
185 |
1000 |
127 |
171 |
Ponto de comutação |
Ponto de comutação |
Zona morta (histerese de comutação) |
Percurso do gancho a cada volta do parafuso de regulagem |
|||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|
Modelo |
Tamanho cons-trutivo |
Relação tramos de corrente/motores |
Largura do vão [mm] |
Altura construtiva própria |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
Z |
5000 |
4/2 |
413 |
490 |
300 |
375 |
590 |
400 |
475 |
178 |
238 |
|
Z |
5000 |
8/2 |
631 |
505 |
315 |
610 |
555 |
365 |
660 |
89 |
119 |
|
Z |
6000 |
4/2 |
414 |
485 |
300 |
375 |
585 |
400 |
475 |
194 |
260 |
|
Z280 |
6000 |
8/2 |
638 |
450 |
310 |
620 |
550 |
360 |
670 |
97 |
130 |
|
Z350 |
6000 |
8/2 |
643 |
450 |
260 |
625 |
500 |
310 |
675 |
97 |
130 |
|
Z |
7000 |
4/2 |
668 |
525 |
285 |
630 |
625 |
385 |
730 |
254 |
342 |
|
Z |
7000 |
6/2 |
até 2000 |
717 |
522 |
281 |
697 |
572 |
331 |
747 |
170 |
228 |
Z |
7000 |
6/2 |
a partir de 2000 |
897 |
522 |
281 |
877 |
572 |
331 |
927 |
170 |
228 |
Z |
7000 |
8/2 |
915 |
525 |
284 |
895 |
575 |
334 |
945 |
127 |
171 |
|
Z |
7000 |
10/2 |
960 |
482 |
241 |
940 |
532 |
291 |
990 |
102 |
137 |
|
Z |
7000 |
12/2 |
1378 |
761 |
482 |
1358 |
811 |
532 |
1408 |
85 |
114 |
|
Ponto de comutação |
Ponto de comutação |
Zona morta (histerese de comutação) |
Percurso do gancho a cada volta do parafuso de regulagem |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Modelo |
Tamanho cons-trutivo |
Relação tramos de corrente/motores |
Altura construtiva própria |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
ZA |
5000 |
8/2 |
1195 |
495 |
305 |
1175 |
545 |
355 |
1225 |
89 |
119 |
ZA280 |
6000 |
8/2 |
1253 |
495 |
305 |
1235 |
545 |
355 |
1285 |
97 |
130 |
ZA350 |
6000 |
8/2 |
1163 |
445 |
255 |
1145 |
495 |
305 |
1195 |
97 |
130 |
ZA |
7000 |
6/2 |
1370 |
515 |
275 |
1350 |
565 |
325 |
1400 |
170 |
228 |
ZA |
7000 |
8/2 |
1430 |
515 |
275 |
1410 |
565 |
325 |
1460 |
127 |
171 |
ZA |
7000 |
10/2 |
1312 |
480 |
240 |
1290 |
530 |
290 |
1340 |
102 |
137 |
Conduzir até o ponto de comutação do limitador de emergência
O ponto de comutação do limitador de emergência só pode ser ajustado por um técnico especializado no caso de manutenção.
Dimensão A1, B1, C1
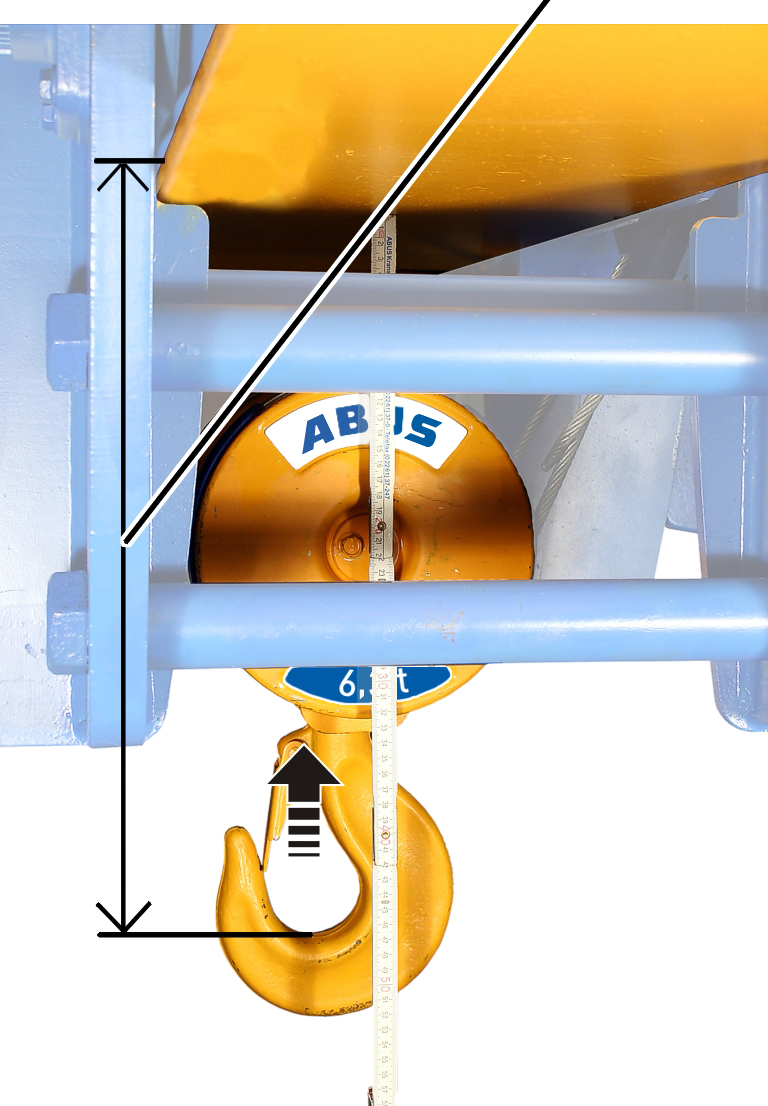
- Transpassar o dispositivo limitador de curso superior manualmente para permitir a condução até o limitador de emergência.
- Mover o gancho de suspensão para cima até a dimensão A1, B1 ou C1.
Somente em limitador de curso da engrenagem "GGS"
Soltar os lacres
Lacres
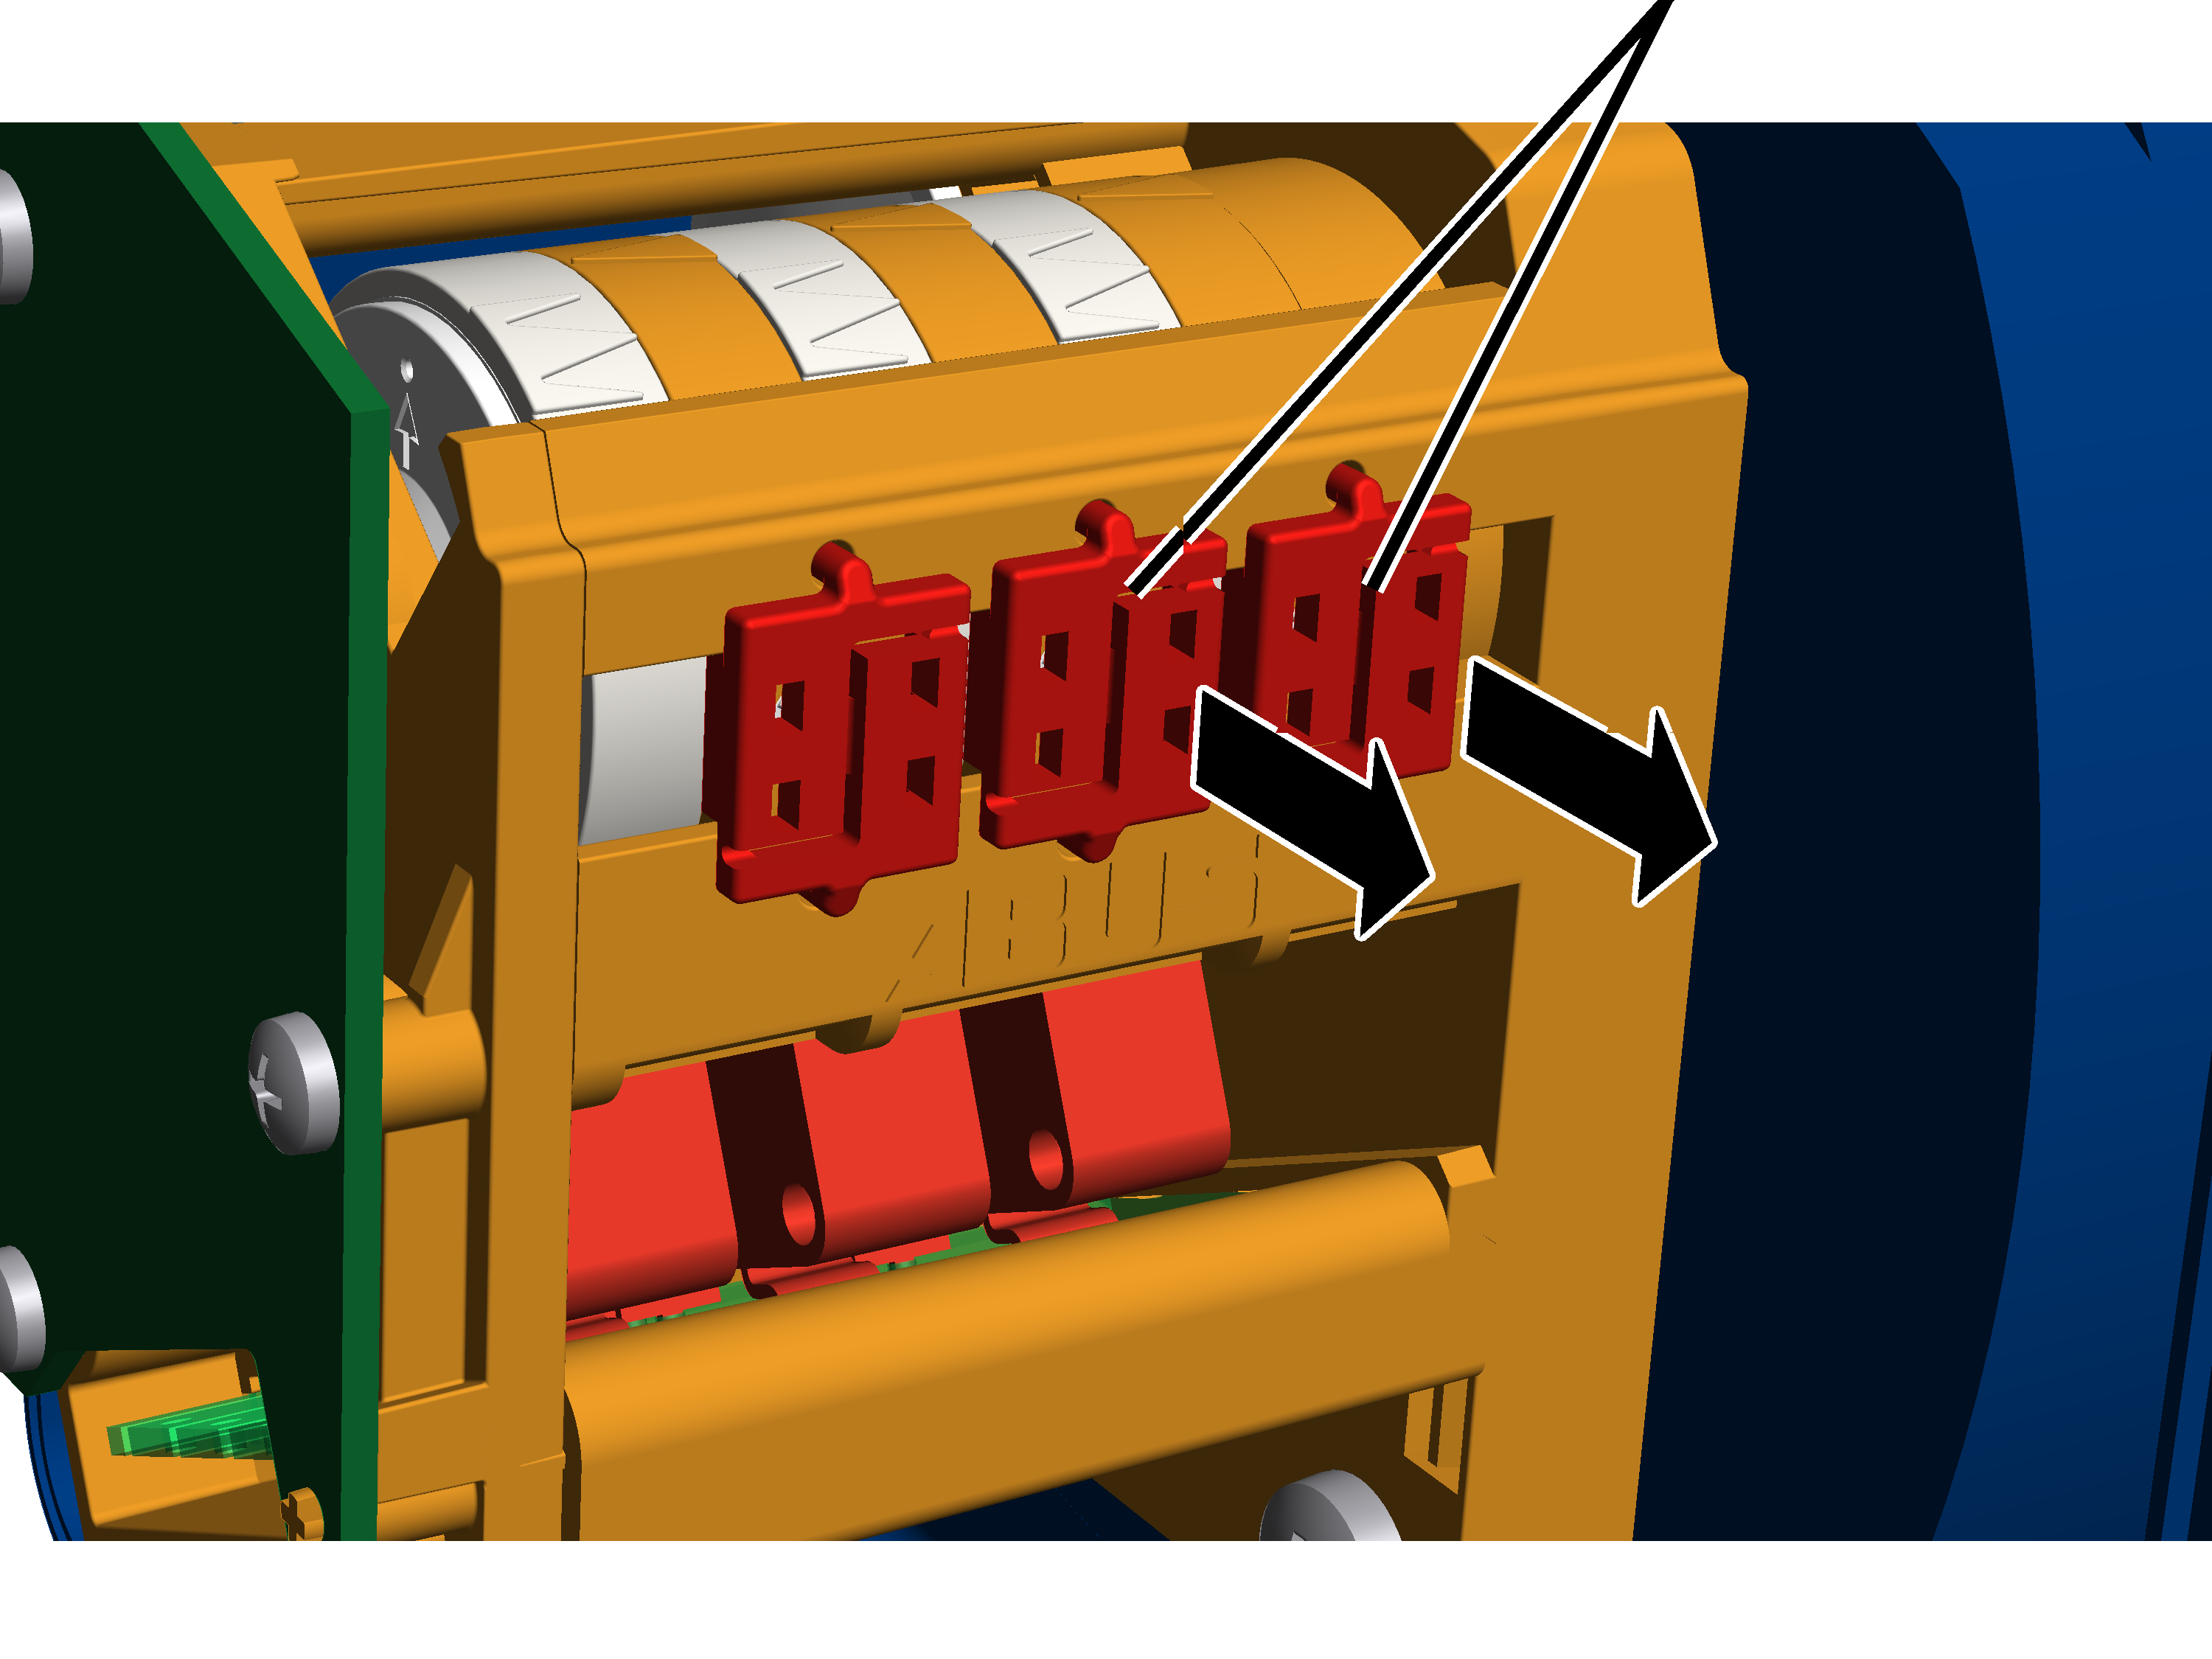
- Abrir a tampa da carcaça do gabinete do limitador de curso de elevação no tambor do cabo.
- Introduzir uma chave de fenda no centro do lacre e retirá-lo.
Regular o limitador de emergência
O limitador de emergência é regulado com o parafuso de regulagem direito.
Ponteiro branco do disco de camesPonteiro laranja
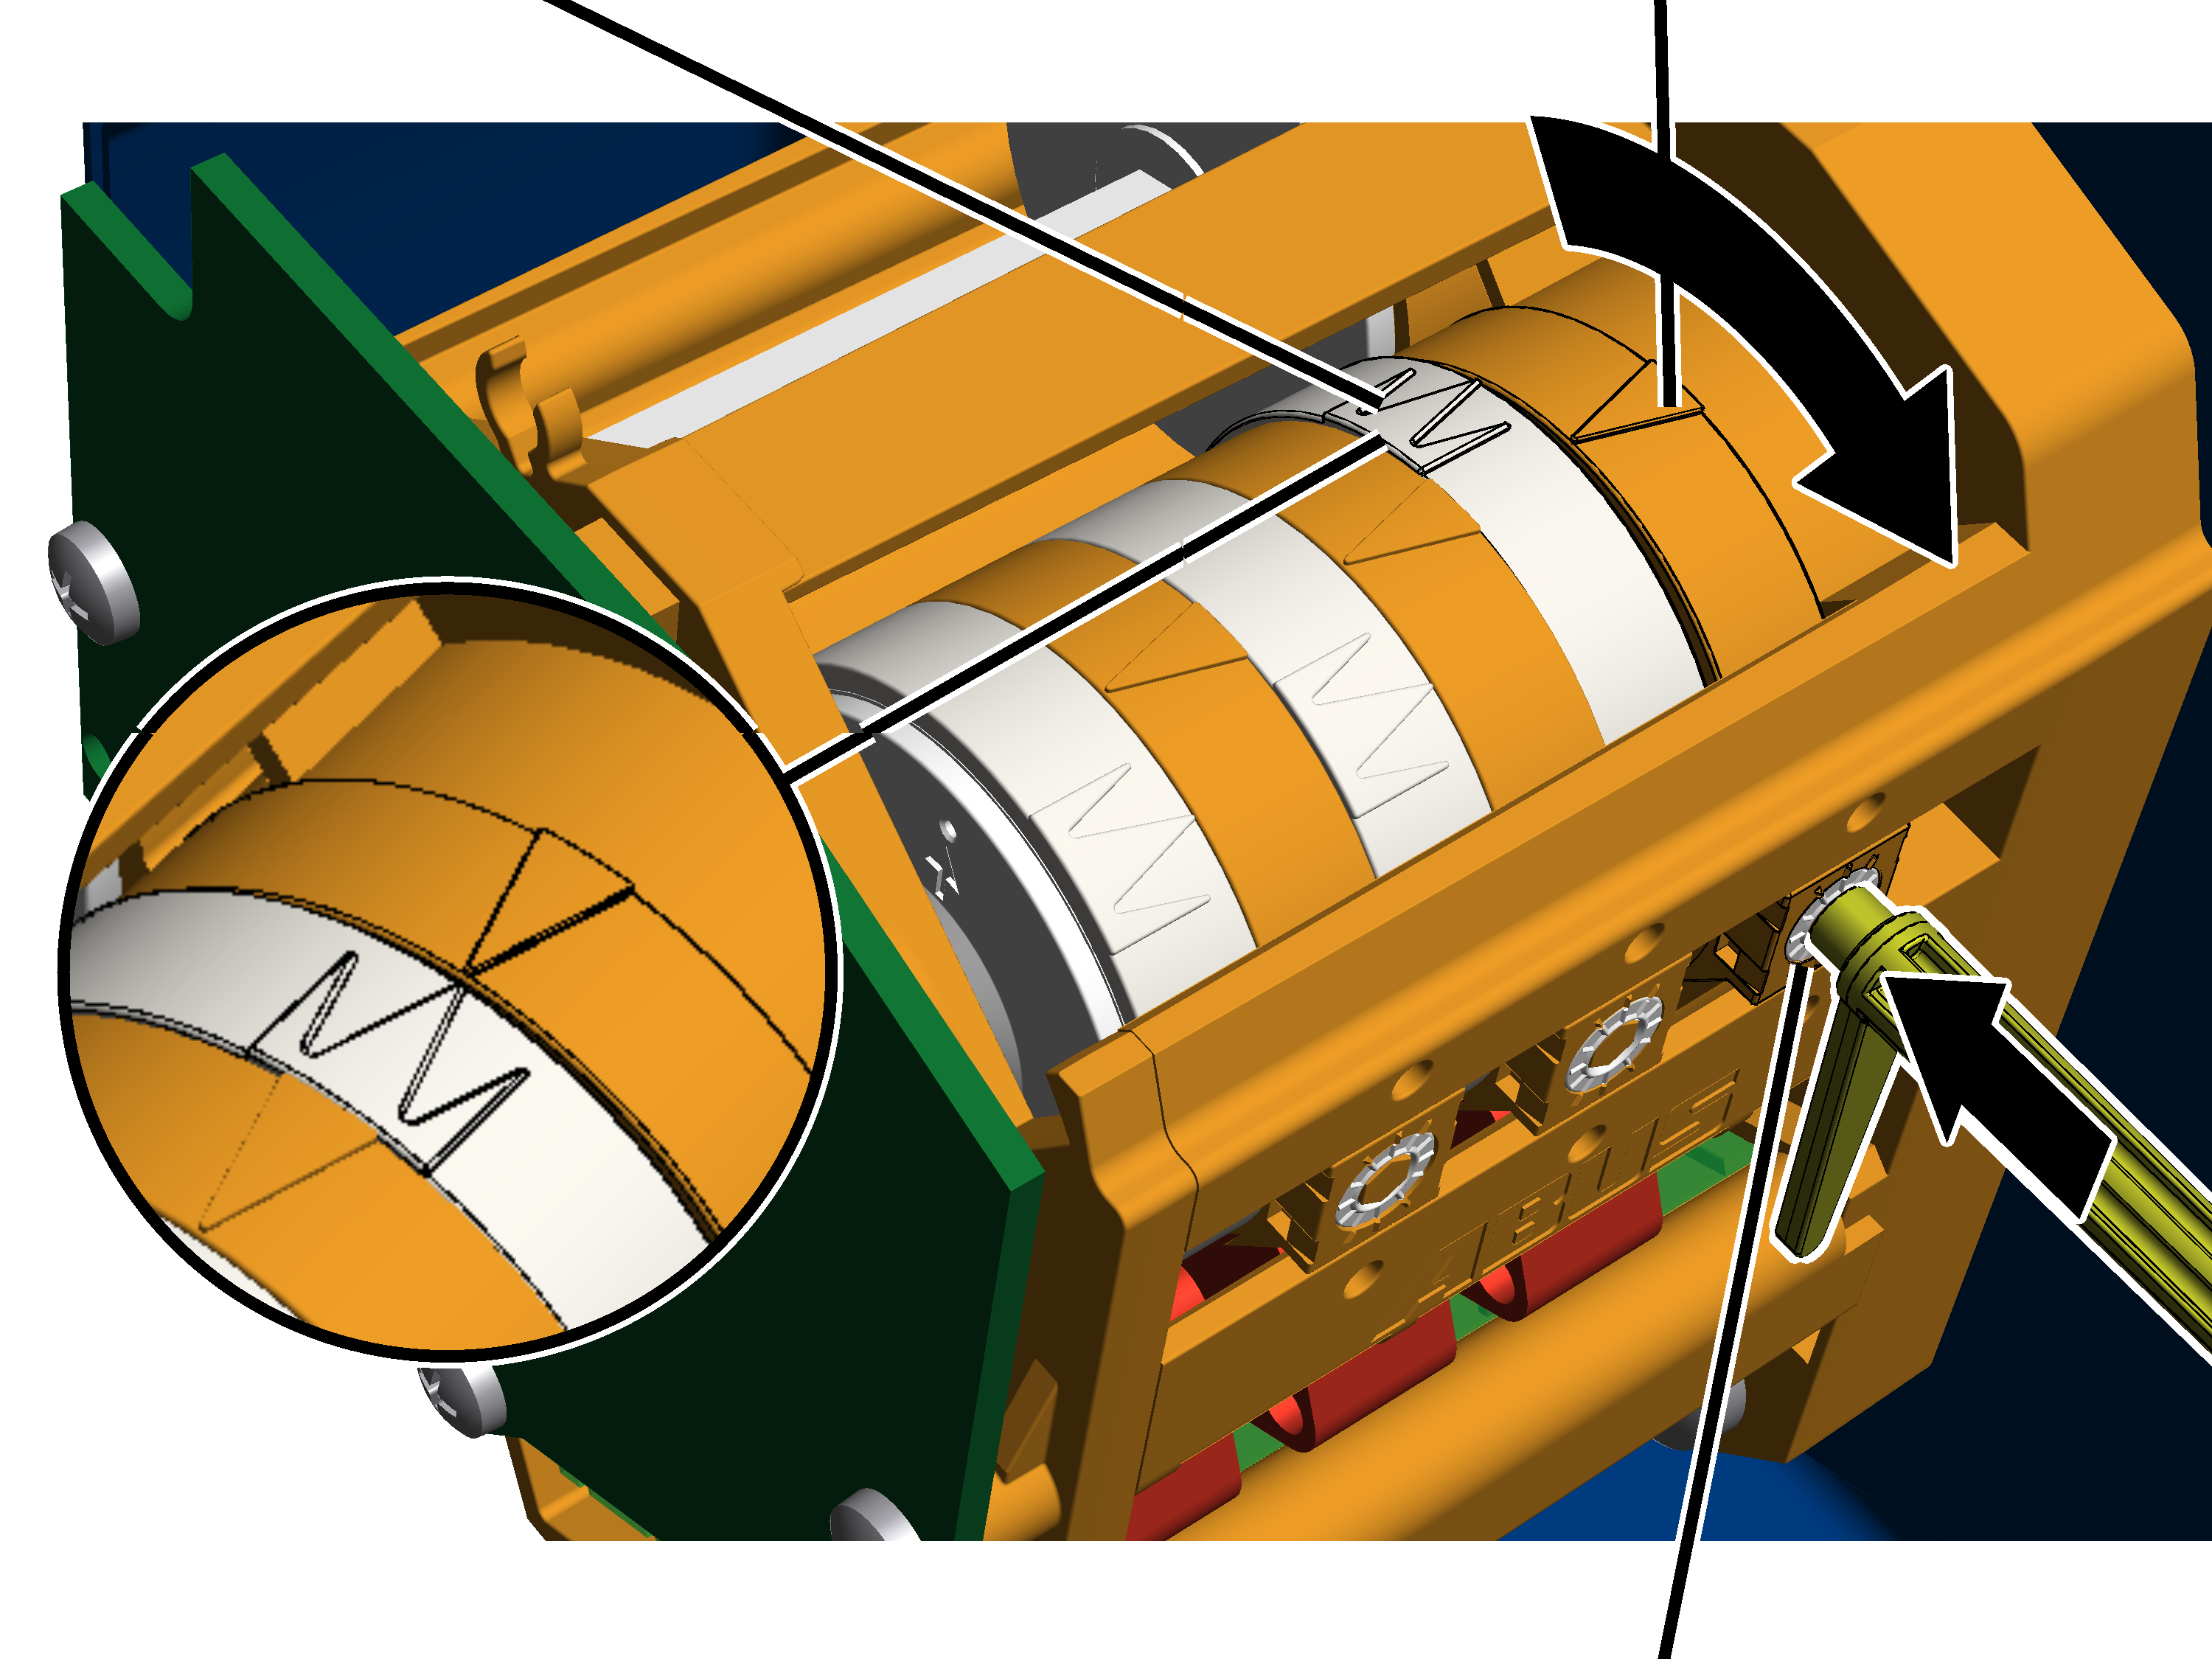
- Tirar a chave de ajuste. Ela está fixada em dois suportes de fixação no limitador de curso da engrenagem
Como alternativa, também pode ser utilizada uma chave de sextavado interno, abertura 3.0 (de preferência com prato giratório).
NÃO deve ser utilizada uma parafusadeira sem fio.
- Pressionar a chave de ajuste no parafuso de regulagem. Ela deve ser pressionada no parafuso de regulagem com pressão leve.
- Se necessário: girar o parafuso de regulagem até que o ponteiro branco do disco de cames se encontre à esquerda do ponteiro laranja. Ele não deve estar à direita do ponteiro laranja nem exatamente sobre o ponteiro laranja.
- A seta branca do centro indica a posição exata do ponto de comutação, e as duas setas brancas à esquerda e à direita do mesmo indicam o início e o fim da histerese de comutação.
- Girar o parafuso de regulagem de modo que o ponteiro branco do disco de cames gire em sentido horário. Continuar girando até que o ponteiro branco se encontre exatamente sobre o ponteiro laranja e possa ser ouvido um clique.
- O giro à direita desloca o ponto de comutação para baixo.
- O giro à esquerda desloca o ponto de comutação para cima.
- Agora o ponto de comutação para o limitador de emergência está regulado.
Neste ponto de comutação, o ABUControl desliga a contactora principal do guindaste. Este ponto de comutação é ativado somente quando o dispositivo limitador de curso superior não tiver sido ativado (por exemplo, se estiver com defeito).
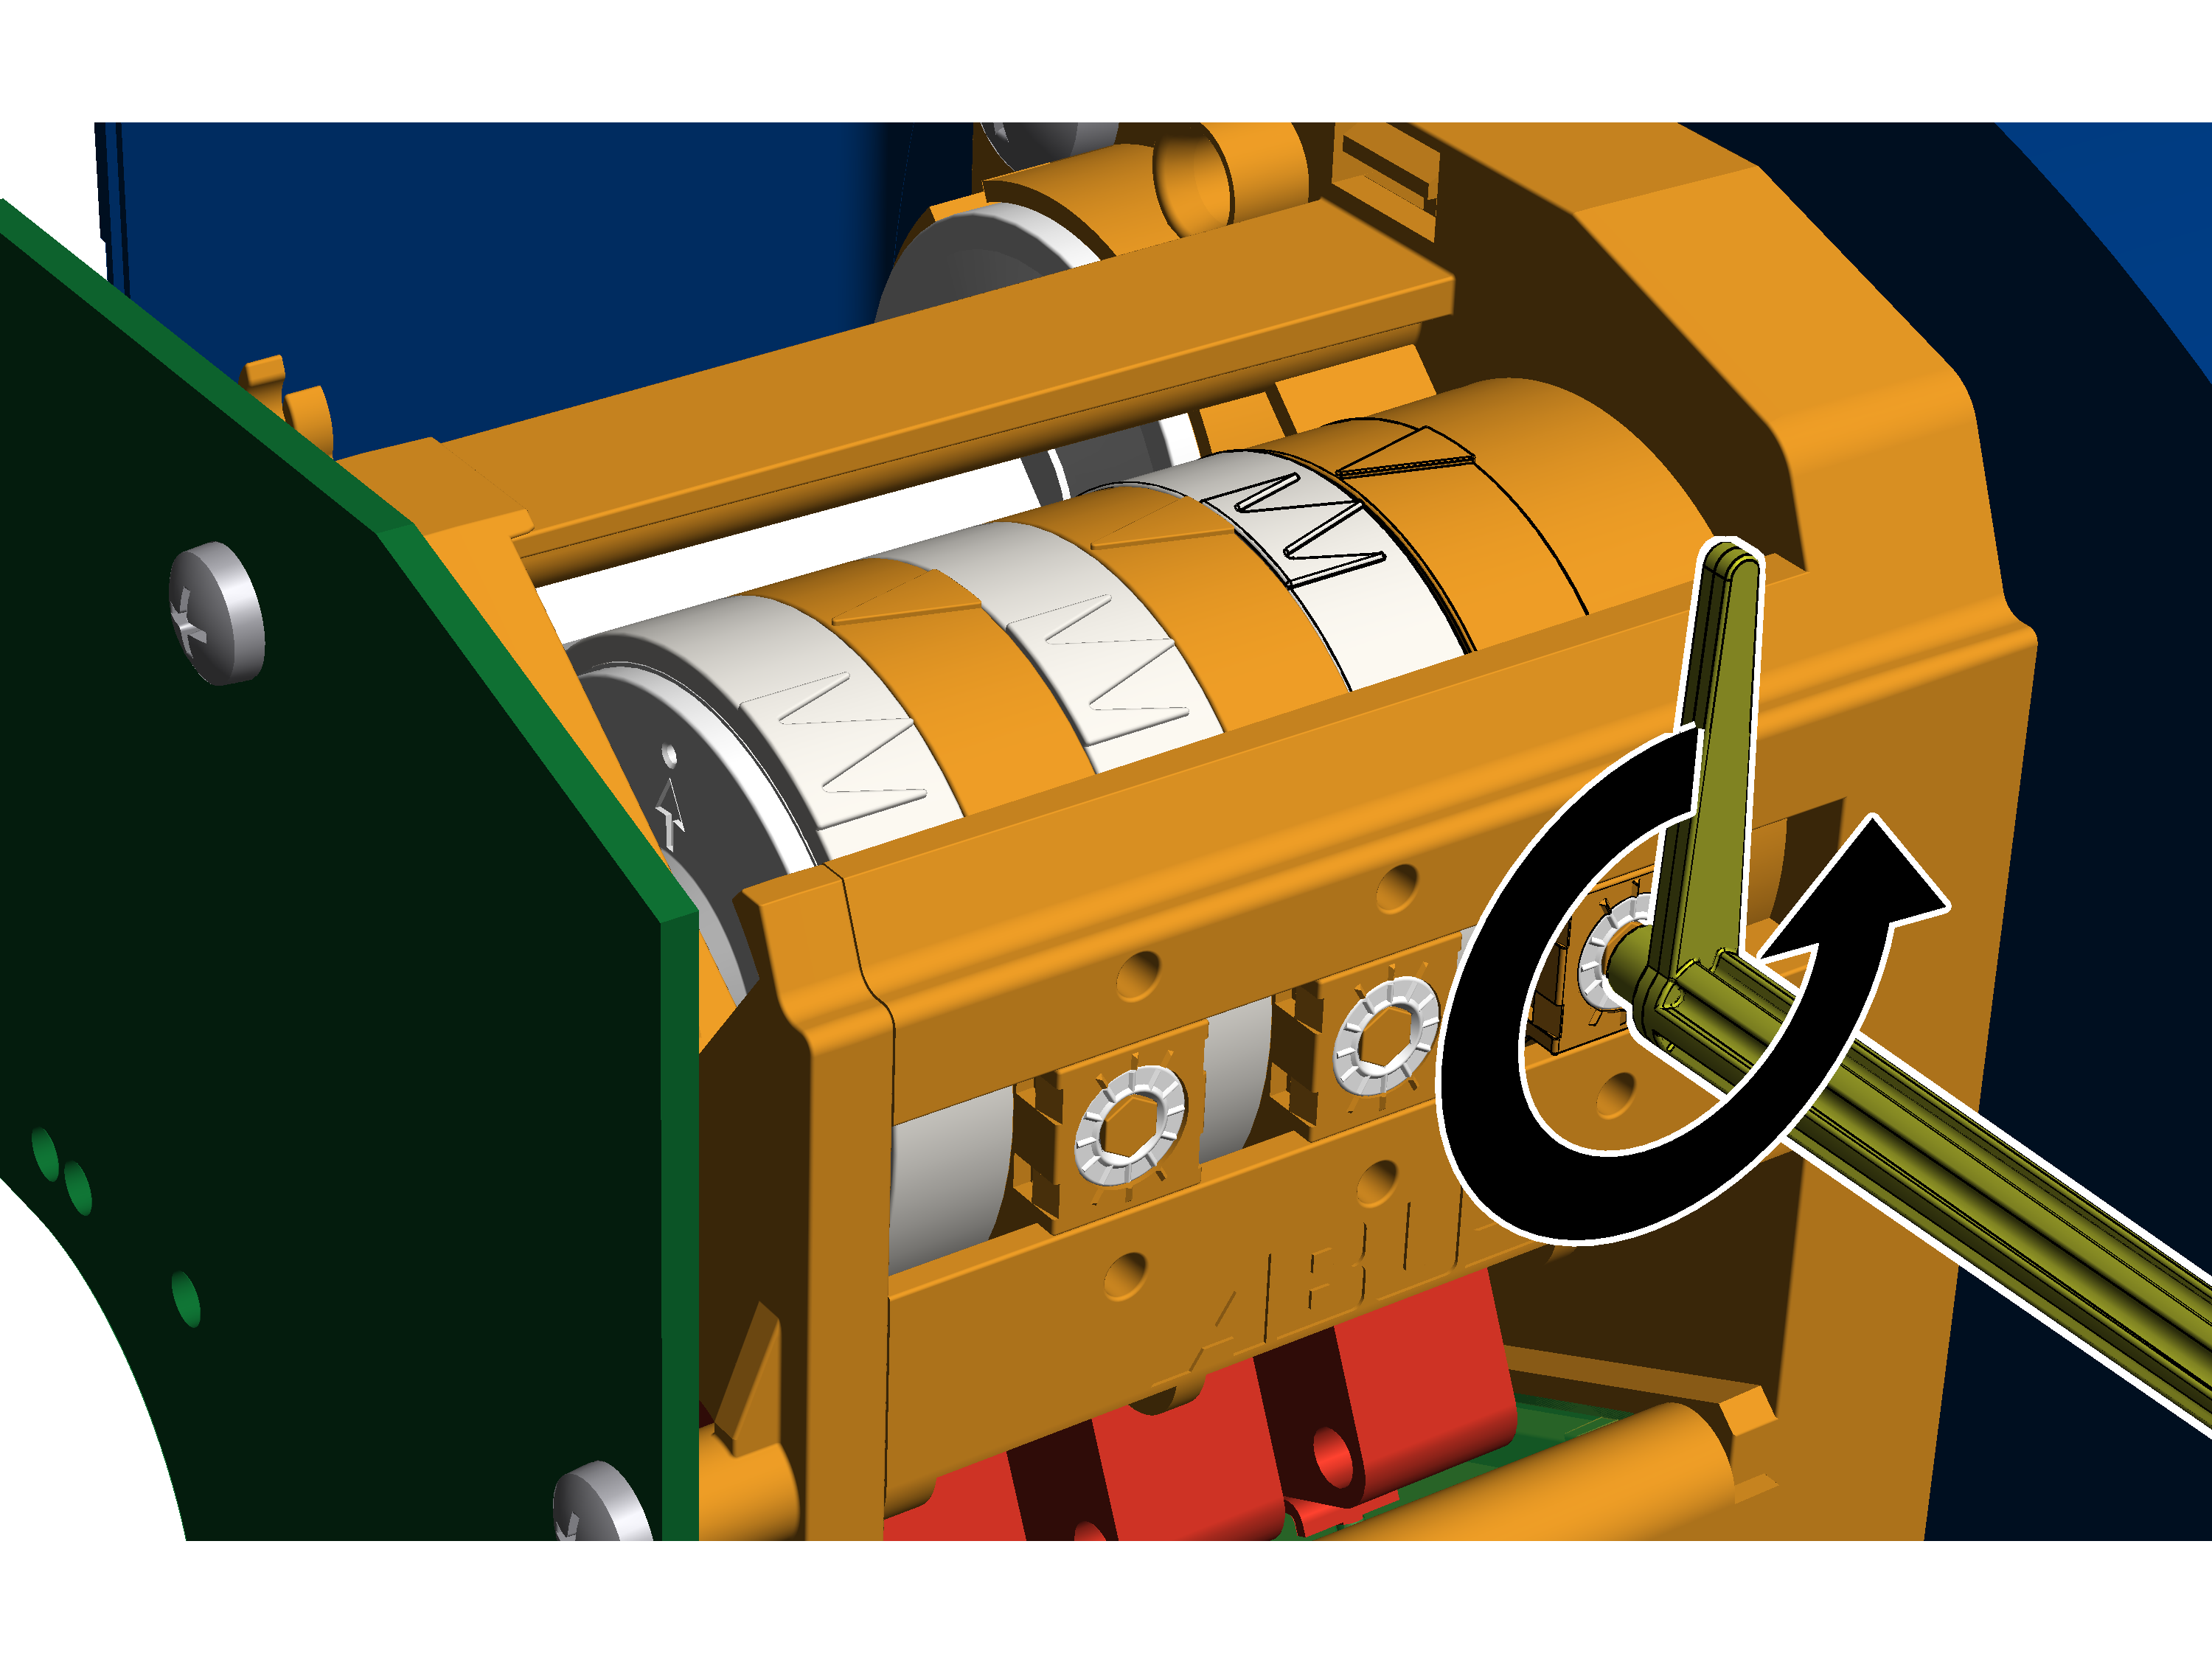
- Girar o parafuso de regulagem em três quartos de volta para a esquerda.
- A microcontatora é acionada, a contactora principal liga novamente
- Mover o gancho de suspensão um pouco para baixo.
- Girar o parafuso de regulagem retornando três quartos de volta para a direita.
Conduzir até o ponto de comutação do dispositivo limitador de curso superior
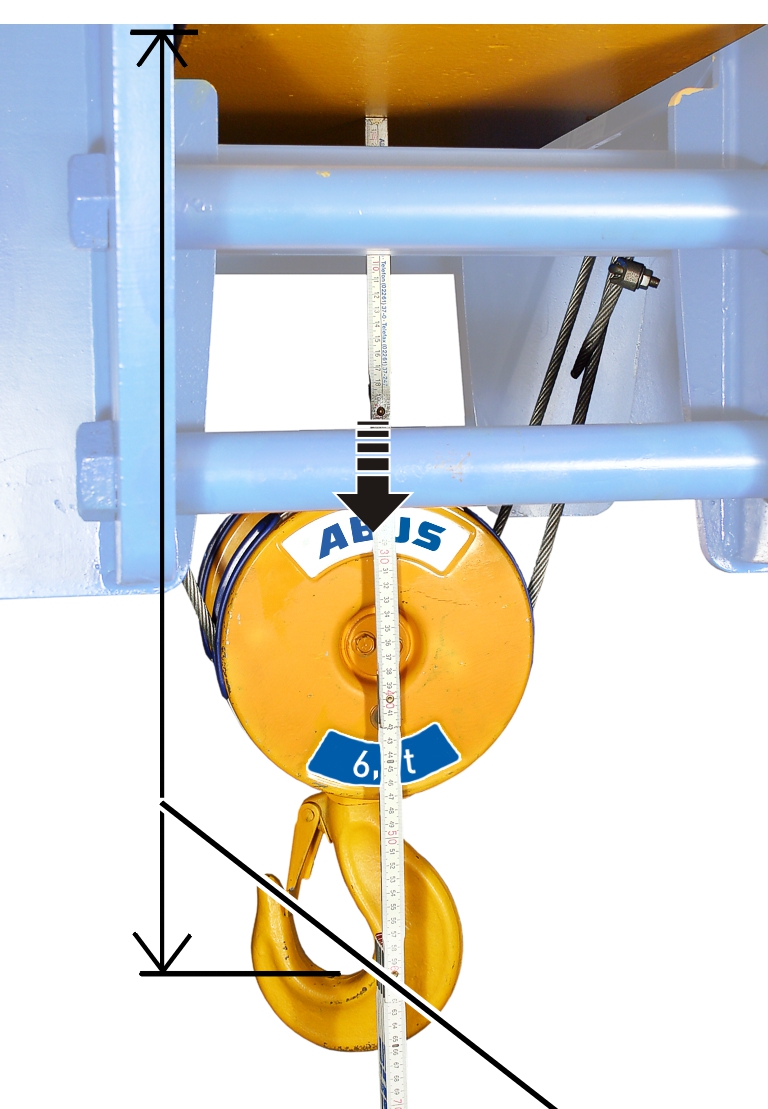
- Mover o gancho de suspensão até a dimensão A2, B2 ou C2.
Regular o dispositivo limitador de curso superior
O dispositivo limitador de curso superior é regulado com o parafuso de regulagem central.
Ponteiro branco do disco de camesPonteiro laranja
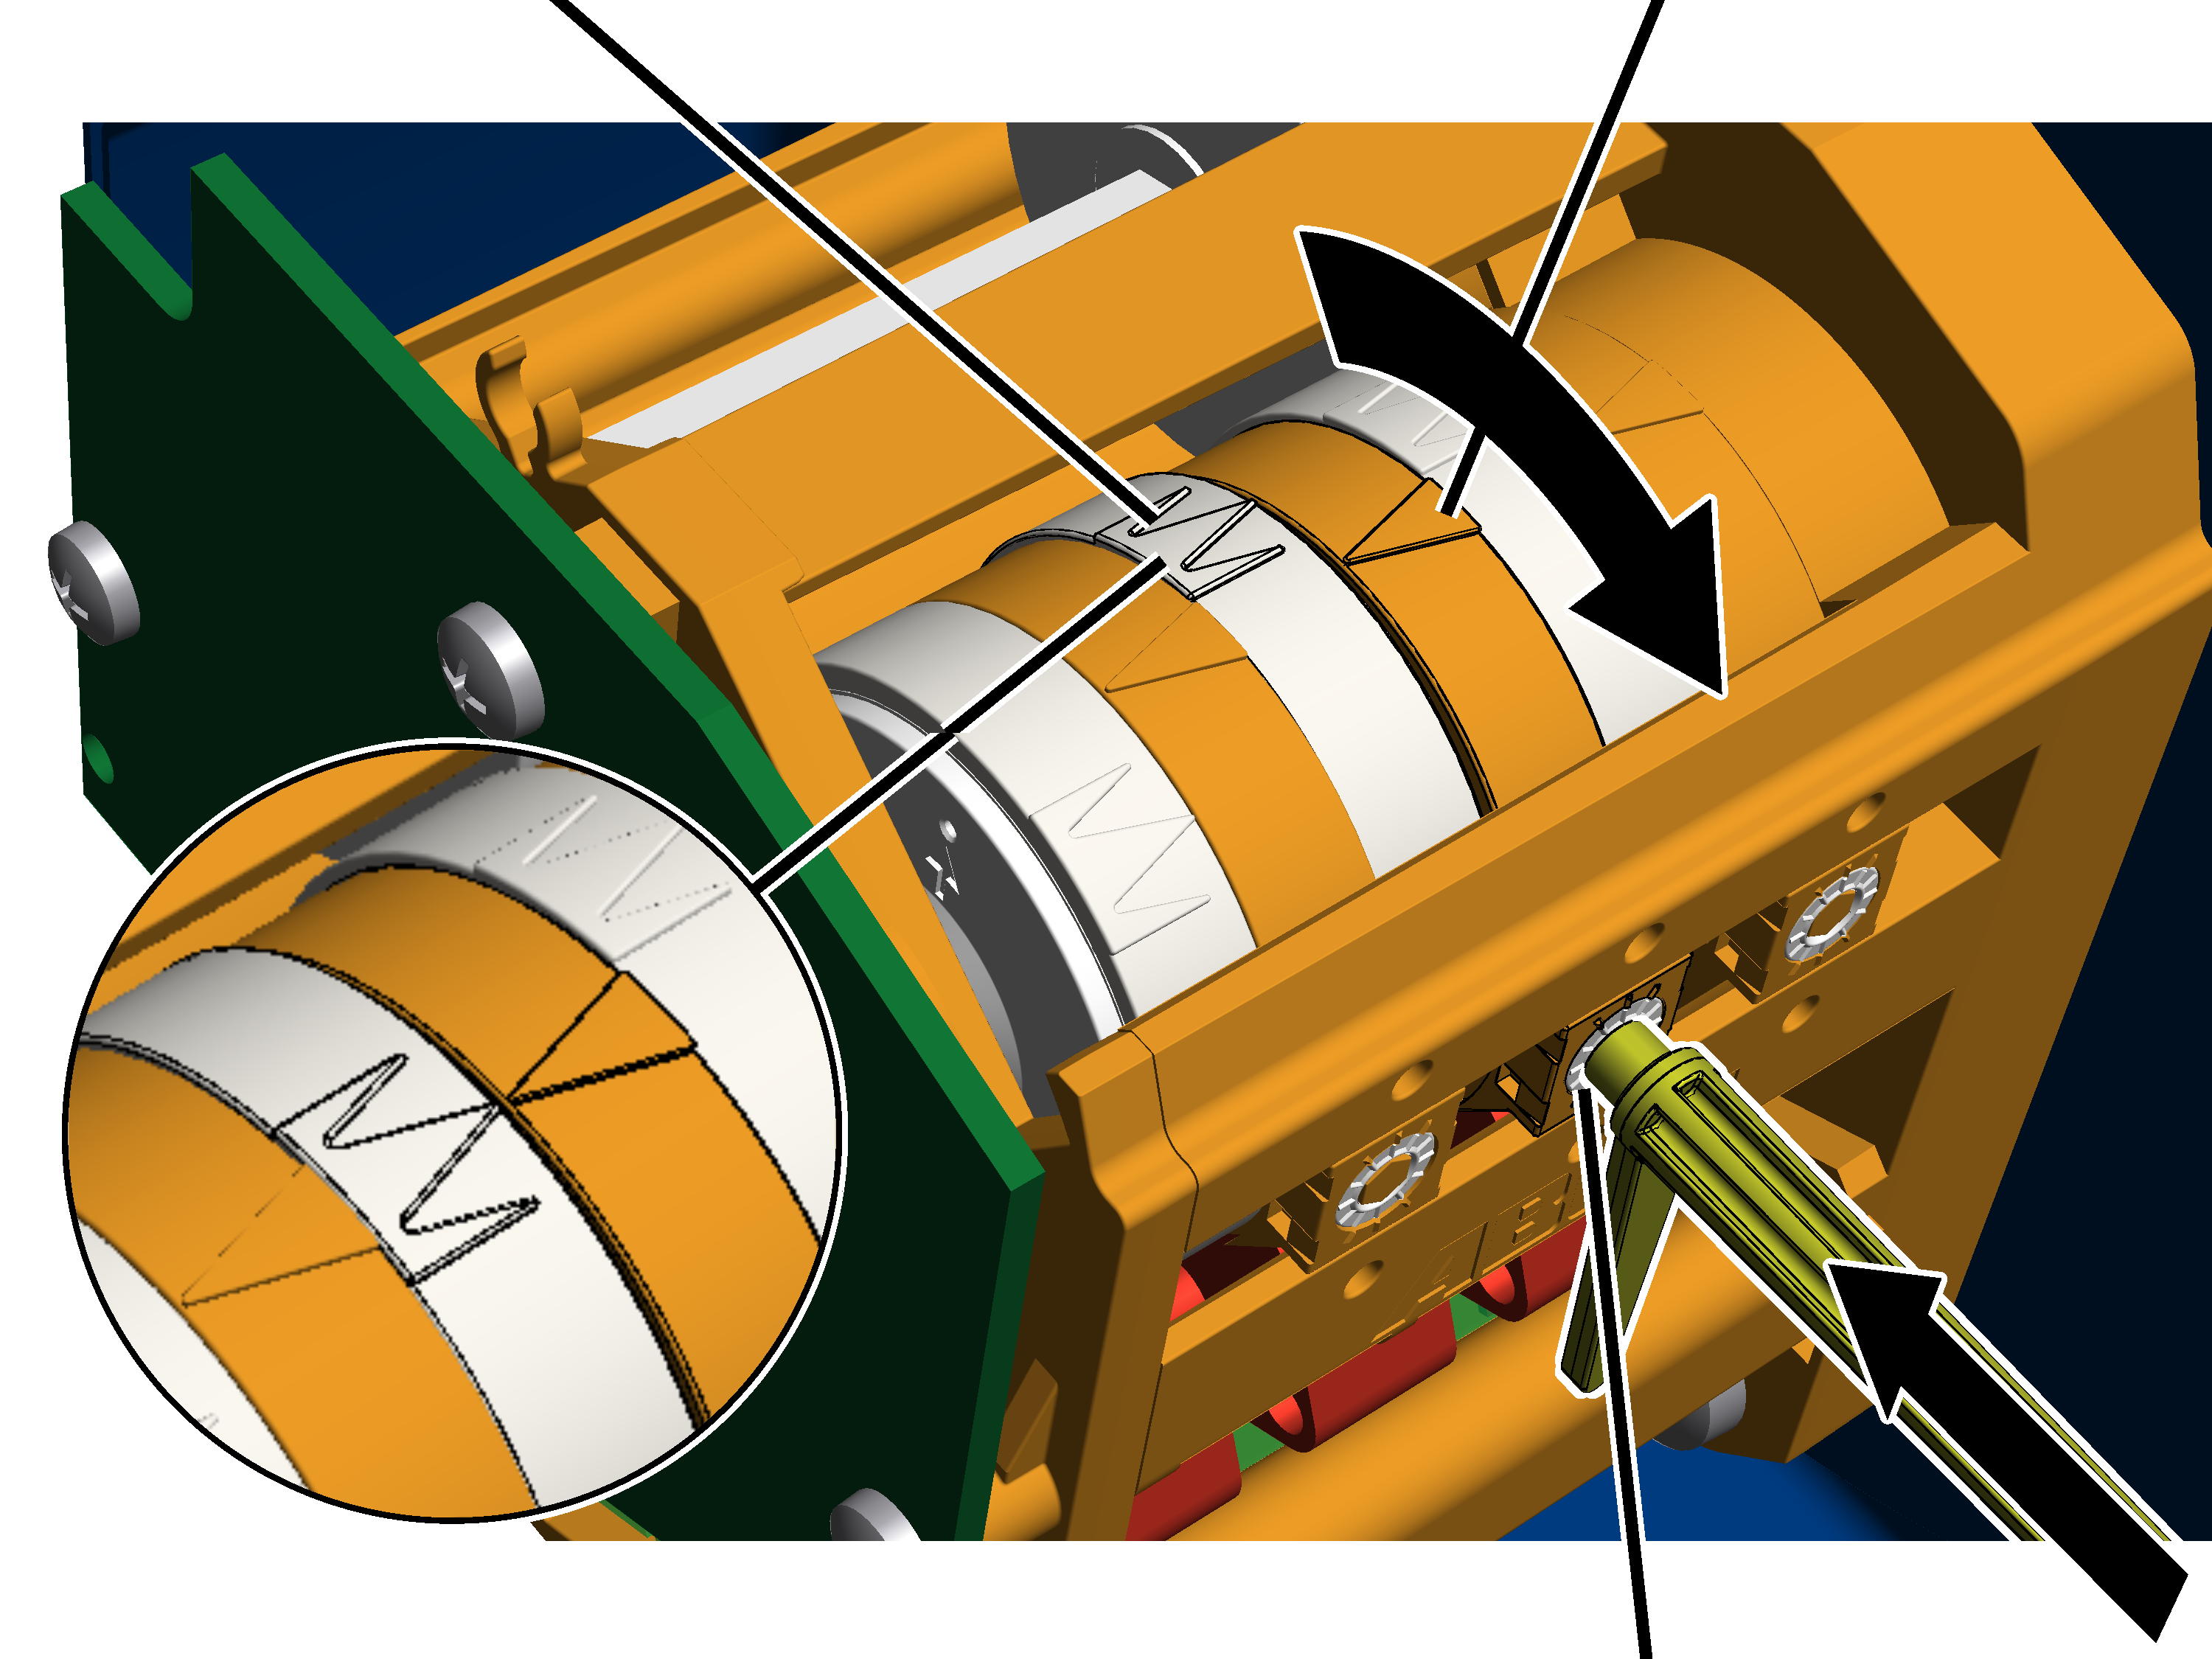
- Tirar a chave de ajuste. Ela está fixada em dois suportes de fixação no limitador de curso da engrenagem
Como alternativa, também pode ser utilizada uma chave de sextavado interno, abertura 3.0 (de preferência com prato giratório).
NÃO deve ser utilizada uma parafusadeira sem fio.
- Pressionar a chave de ajuste no parafuso de regulagem. Ela deve ser pressionada no parafuso de regulagem com pressão leve.
- Se necessário: girar o parafuso de regulagem até que o ponteiro branco do disco de cames se encontre à esquerda do ponteiro laranja. Ele não deve estar à direita do ponteiro laranja nem exatamente sobre o ponteiro laranja.
A seta branca do centro indica a posição exata do ponto de comutação, e as duas setas brancas à esquerda e à direita do mesmo indicam o início e o fim da histerese de comutação.
- Girar o parafuso de regulagem de modo que o ponteiro branco do disco de cames gire em sentido horário. Continuar girando até que o ponteiro branco se encontre exatamente sobre o ponteiro laranja e possa ser ouvido um clique.
- O giro à direita desloca o ponto de comutação para baixo.
- O giro à esquerda desloca o ponto de comutação para cima.
- Agora o ponto de comutação para a posição superior do gancho está regulado.
Neste ponto de comutação, o gancho de suspensão fica parado na operação normal, depois de ter sido freado antes disso. No passo seguinte, o percurso de frenagem é determinado automaticamente pelo ABUControl.
Somente em limitador de curso da engrenagem "Kübler"
Regular o limitador de emergência
O limitador de emergência é regulado com o último parafuso de regulagem de trás.
Came de ligaçãoMicrocontatora
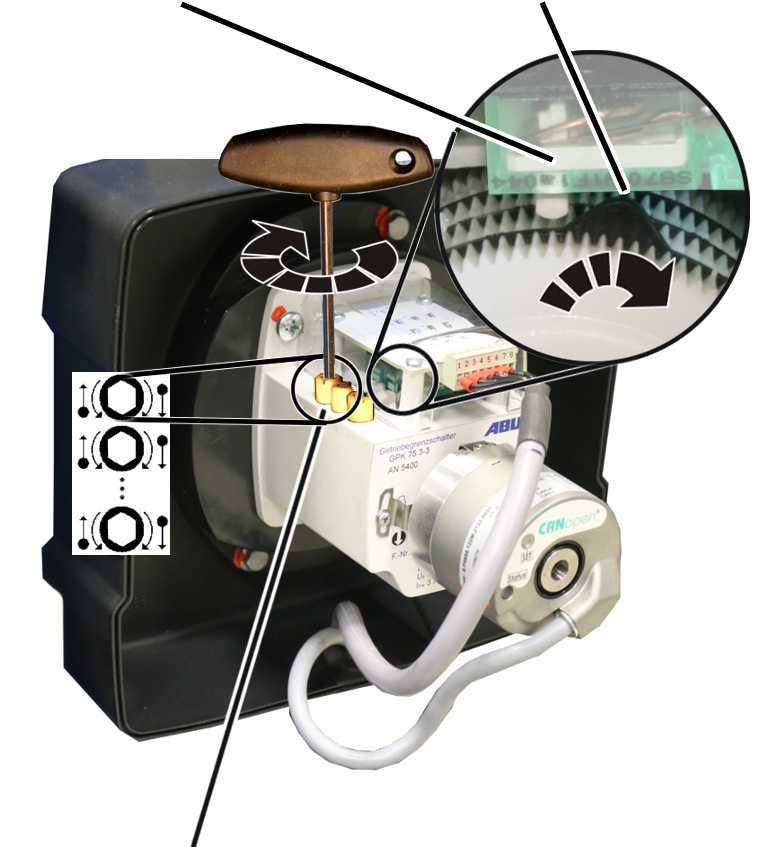
- Se necessário: girar o parafuso de regulagem até que o came de ligação esteja à esquerda da microcontatora. Ele não deve estar à direita da microcontatora, nem exatamente sobre ela.
- Girar o parafuso de regulagem tanto para a direita, até que o came de ligação pressione no sentido horário contra a microcontatora e se possa ouvir um clique.
- O ABUControl se desliga.
- Agora o ponto de comutação para o limitador de emergência está regulado.
Neste ponto de comutação, o ABUControl desliga a contactora principal do guindaste. Este ponto de comutação é ativado somente quando o dispositivo limitador de curso superior não tiver sido ativado (por exemplo, se estiver com defeito).
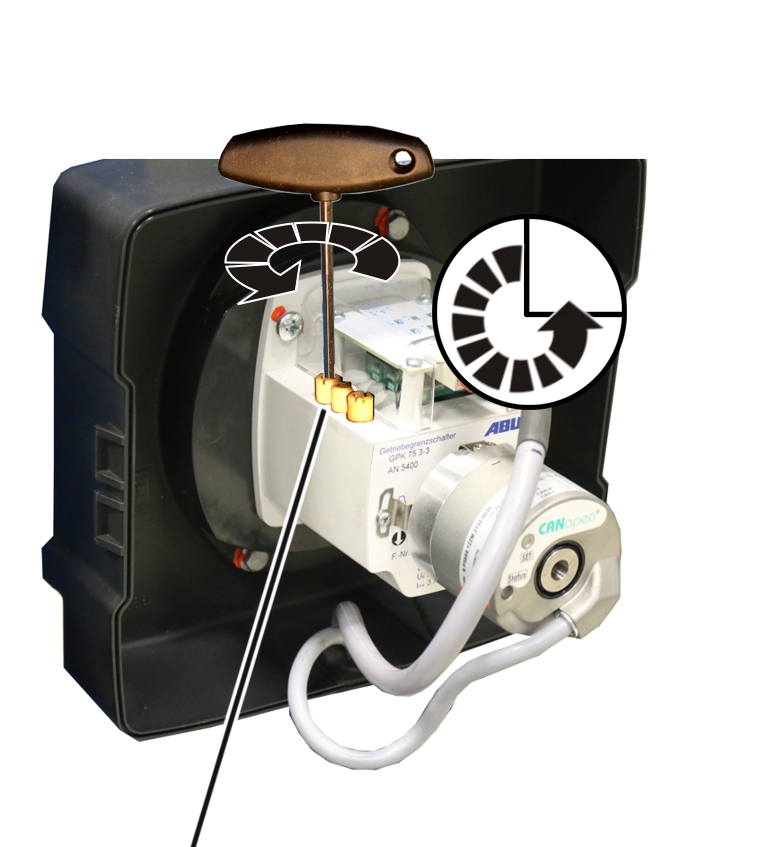
- Girar o parafuso de regulagem em três quartos de volta para a esquerda.
- A microcontatora é ativada de novo e o ABUControl se liga novamente
- Mover o gancho de suspensão um pouco para baixo.
- Girar o parafuso de regulagem retornando três quartos de volta para a direita.
Conduzir até o ponto de comutação do dispositivo limitador de curso superior
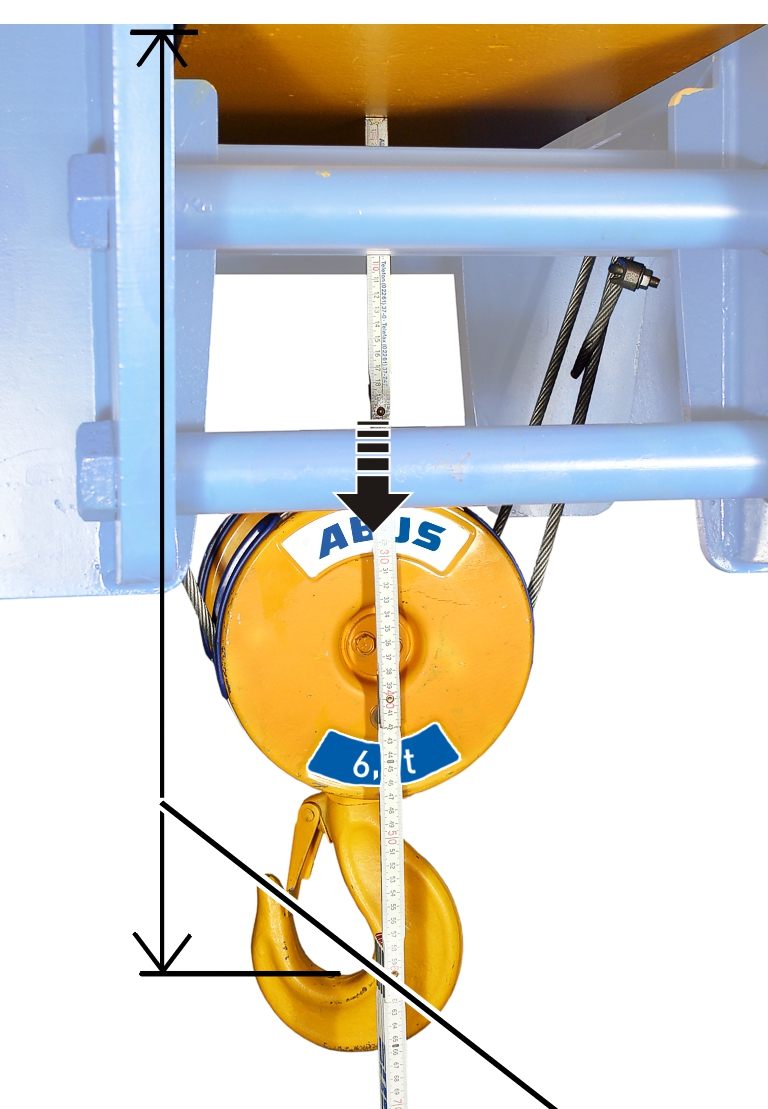
- Mover o gancho de suspensão até a dimensão A2, B2 ou C2.
Regular o dispositivo limitador de curso superior
O dispositivo limitador de curso superior é regulado com o segundo parafuso de regulagem de trás.
Parafuso de regulagem
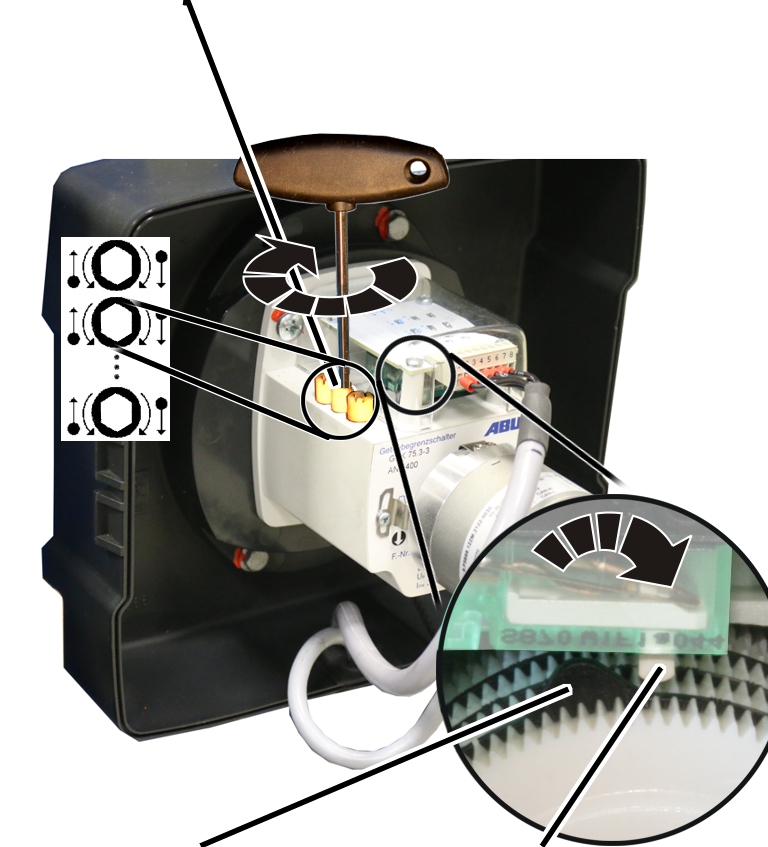
- Se necessário: girar o parafuso de regulagem até que o came de ligação esteja à esquerda da microcontatora. Ele não deve estar à direita da microcontatora, nem exatamente sobre ela.
- Girar o parafuso de regulagem tanto para a direita, até que o came de ligação pressione no sentido horário contra a microcontatora e se possa ouvir um clique.
- Agora o ponto de comutação para a posição superior do gancho está regulado. Neste ponto de comutação, o gancho de suspensão fica parado na operação normal, depois de ter sido freado antes disso. No passo seguinte, o percurso de frenagem é determinado automaticamente pelo ABUControl.
Calcular o percurso de frenagem
Na operação normal, o gancho de suspensão freia para microvelocidade de elevação antes de ficar parado na posição superior do gancho.
O percurso de frenagem necessário para isso é determinado automaticamente pelo ABUControl.
- Mover o gancho de suspensão alguns metros para baixo sem carga.
- Mover o gancho de suspensão alguns metros para cima com velocidade de elevação principal.
- O gancho de suspensão fica parado na posição superior do gancho.
Dependendo de como o ponto de comutação tiver sido alterado anteriormente, pode ocorrer que o gancho de suspensão se mova com velocidade de elevação principal até o ponto de comutação, ficando parado subitamente nesse ponto, sem que o gancho de suspensão freie antes que o necessário, movendo-se um trecho mais longo apenas com microvelocidade de elevação.
Se o gancho de suspensão tiver que se mover durante muito tempo em microvelocidade de elevação, a posição final da fase de frenagem poderá ser alterada manualmente. Ver "Alterar temporariamente a posição final da fase de frenagem do acionamento do mecanismo de levantamento".
- O ABUControl salva automaticamente o novo ponto de comutação da posição superior do gancho e passa a calcular o percurso de frenagem necessário automaticamente.
Na próxima condução até o ponto de comutação:
- Um pouco antes da posição superior do gancho, o gancho de suspensão freia para microvelocidade de elevação (em dependência da velocidade de elevação atual).
- Diretamente antes do ponto de comutação, o gancho de suspensão se move apenas com microvelocidade de elevação.
- No ponto de comutação, o gancho de suspensão fica parado.
Verificar a regulagem
- Mover o gancho de suspensão para baixo.
- Examinar se em microvelocidade e em velocidade de elevação principal o gancho de suspensão fica parado na posição correta.
Somente em limitador de curso da engrenagem "GGS"
Lacrar os parafusos de regulagem
Lacres
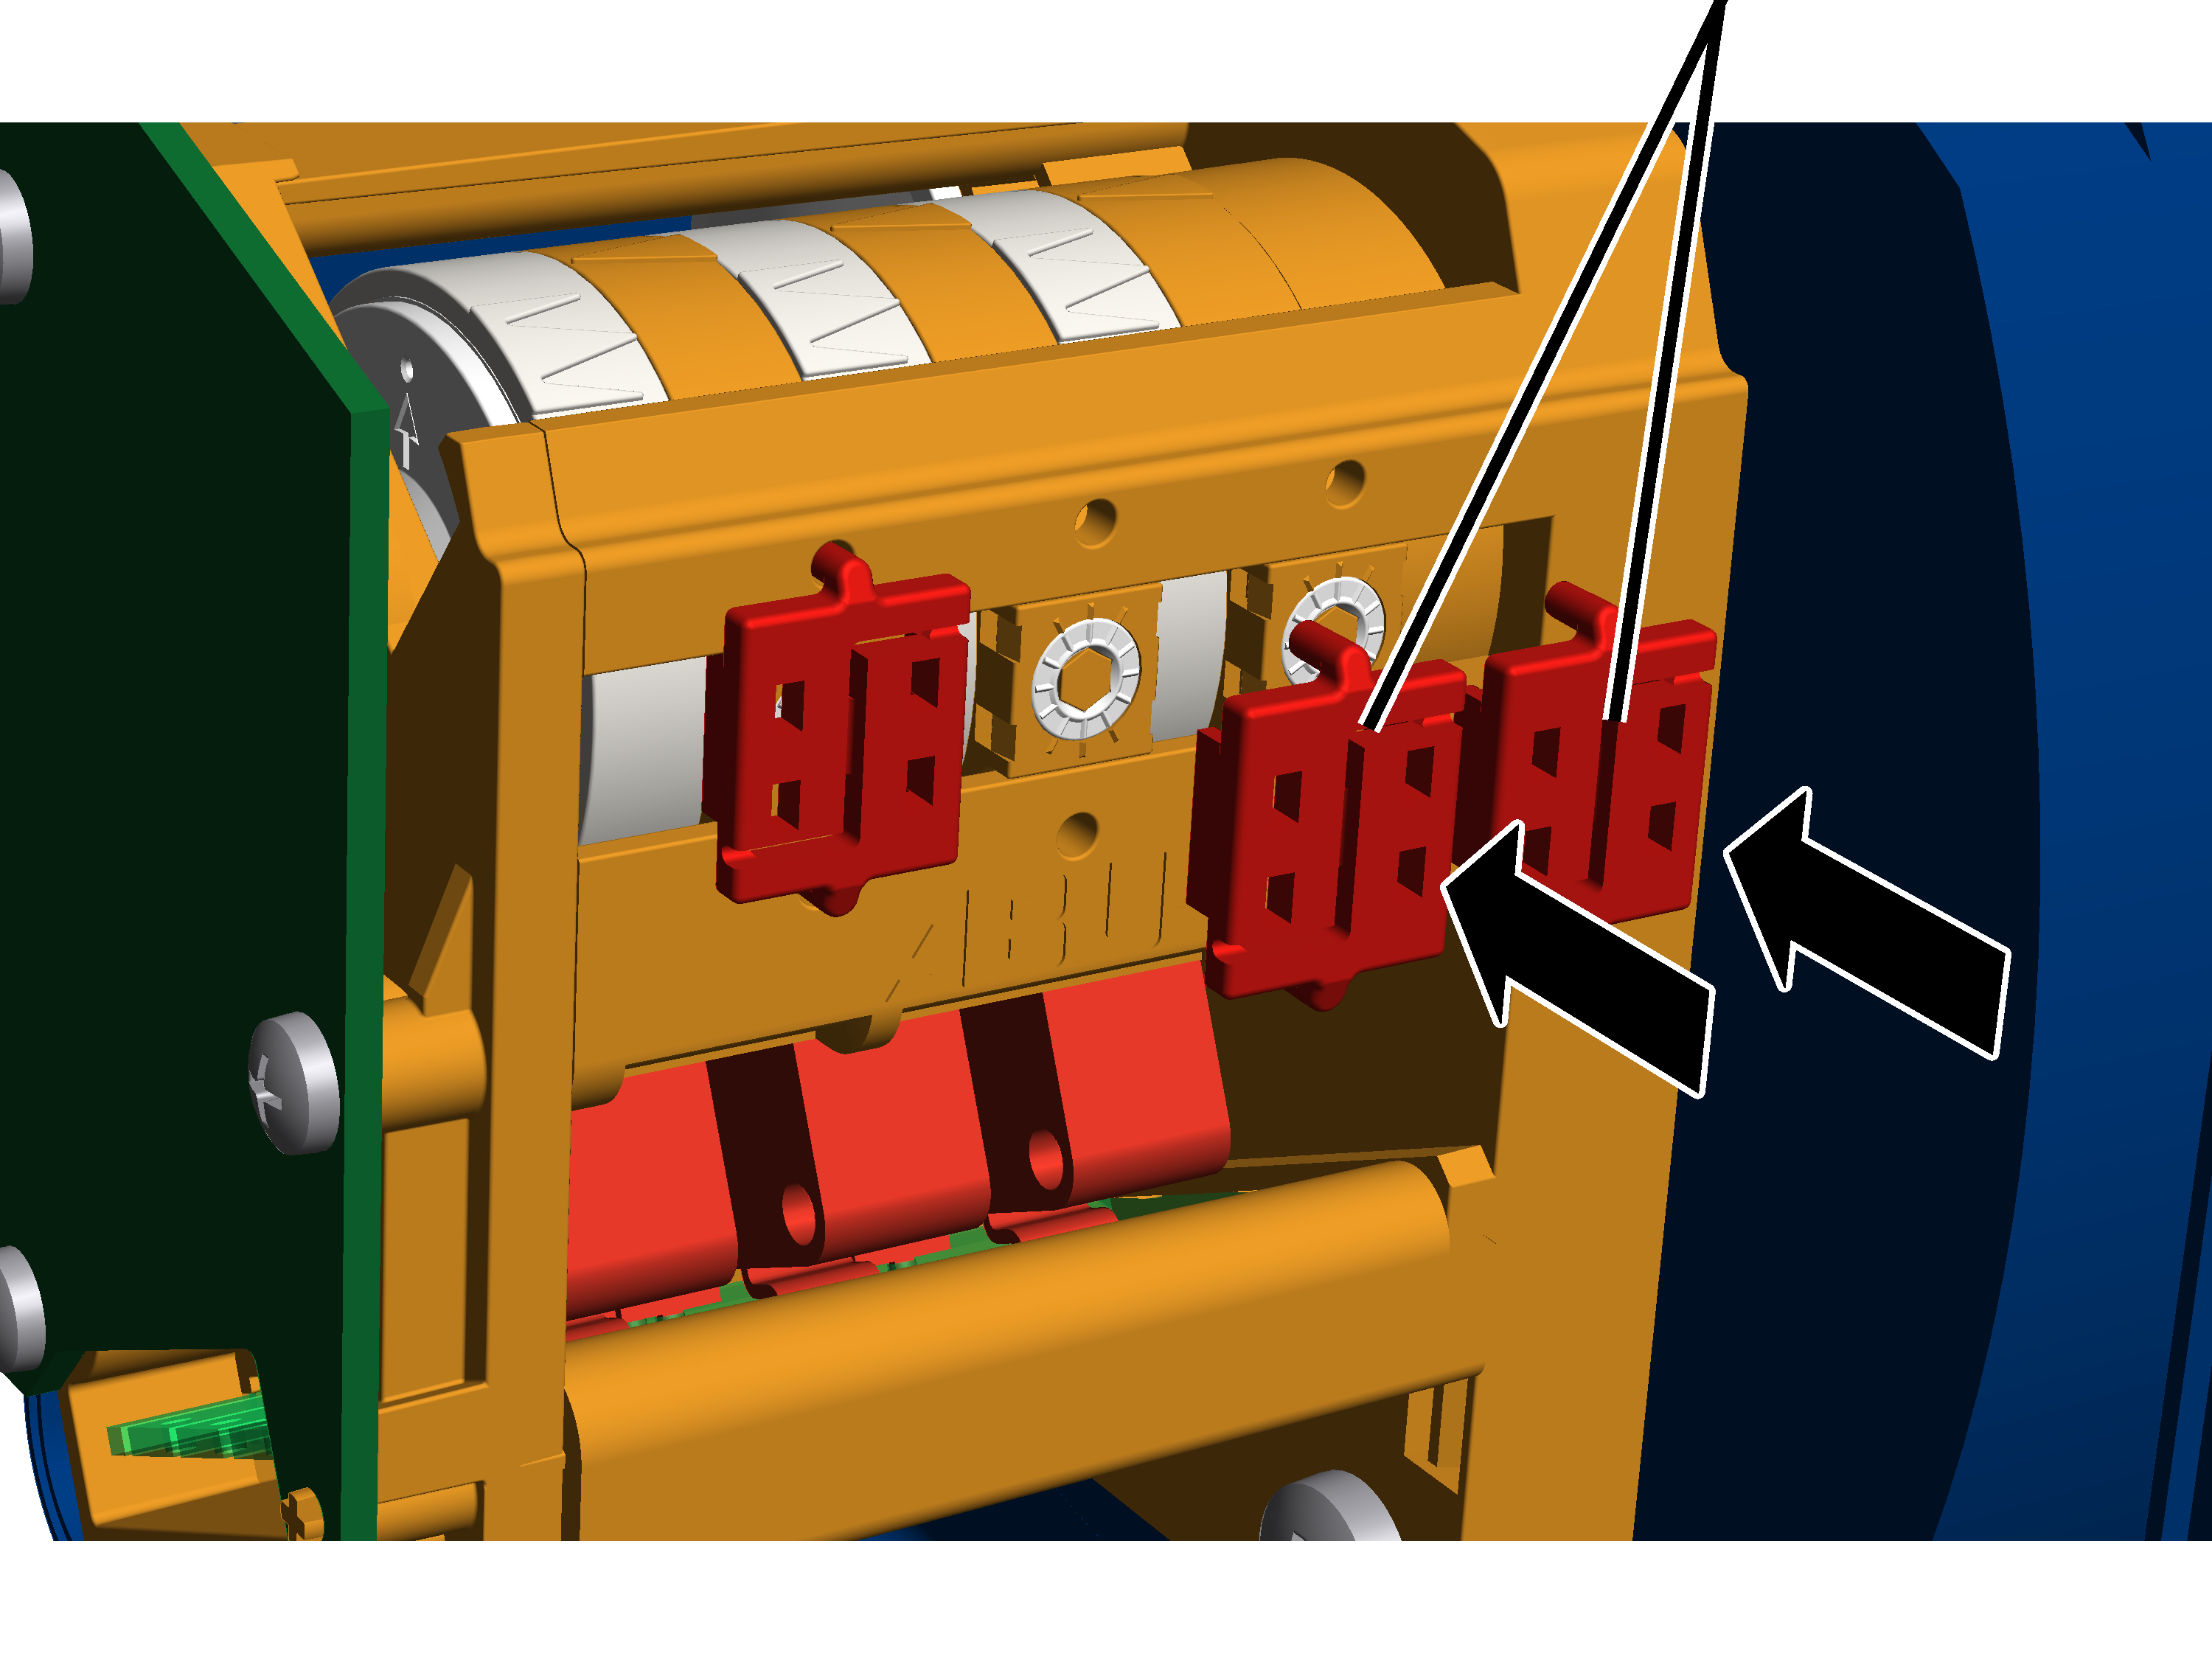
- Colocar os lacres (2x) sobre os parafusos de regulagem e comprimir para dentro.
Alterar temporariamente a posição final da fase de frenagem do acionamento do mecanismo de levantamento
Na operação normal, um pouco antes do ponto de comutação do dispositivo limitador de curso superior / inferior, o ABUControl inicia com a fase de frenagem do acionamento do mecanismo de levantamento. O ABUControl calcula cada vez individualmente, de acordo com a velocidade de elevação atual, em qual ponto inicia a fase de frenagem. Se o gancho de suspensão se mover rapidamente para cima, a fase de frenagem inicia mais cedo. Se o gancho de suspensão se mover mais lentamente para cima, a fase de frenagem inicia mais tarde.
Diretamente antes do ponto de comutação do dispositivo limitador de curso, o gancho de suspensão anda ainda somente com microvelocidade de elevação, prosseguindo depois por tanto tempo com microvelocidade de elevação, até que o ponto de comutação seja ativado fazendo com que, com isso, o gancho de suspensão fique parado. Normalmente isso só ocorre por um curto trecho (poucos centímetros).
Porém, se, por exemplo, o ponto de comutação no limitador de curso de elevação tiver sido alterado, o ABUControl ainda não conhece a nova posição final disso resultante, nem o novo início da fase de frenagem. Por isso, pode ocorrer que o gancho de suspensão se mova por longo trajeto (se o ponto de comutação tiver sido alterado muito) somente em microvelocidade de elevação.
Nesses casos, pode ser alterado temporariamente o ponto em que o gancho de suspensão anda ainda somente com microvelocidade de elevação (final da fase de frenagem). Porém, assim que o ponto de comutação do dispositivo limitador de curso for ativado, esta alteração manual será sobrescrita, a fim de que a fase de frenagem termine novamente diretamente antes do ponto de comutação do dispositivo limitador de curso.
O procedimento aqui descrito altera somente (no KranOS) temporariamente a posição final da fase de frenagem do ABUControl. Com isso, os pontos de comutação do dispositivo limitador de curso não são alterados.
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Acessar as configurações do dispositivo limitador de curso
Vista geral: navegação no KranOS |
|---|
Usuário "SERVICE" 🡪 "Mecanismo de levantamento" 🡪 "Calibração mecanismo de levantamento" |
- Com o usuário "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- No menu principal, selecionar o mecanismo de levantamento desejado (por exemplo, mecanismo de levantamento 1).
- A janela para o mecanismo de levantamento desejado é exibida.
- No menu "Configurações" (três barras horizontais), clicar no item do menu "Calibração mecanismo de levantamento".
Regular o comprimento do cabo de aço
Campo de digitação Comprimento do cabo de aço "Dispositivo limitador de curso em cima acionamento 1"Campo de digitação Comprimento do cabo de aço "Dispositivo limitador de curso embaixo acionamento 1"
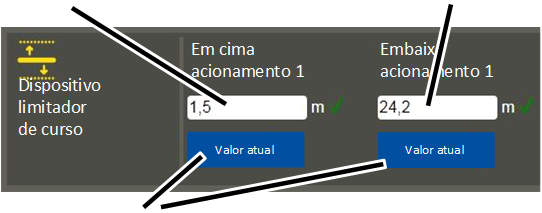
- A janela "Calibração mecanismo de levantamento" é exibida.
- Nos campos de digitação, inserir o comprimento do cabo de aço, no qual o gancho de suspensão deverá ficar parado (onde a fase de frenagem deverá terminar).
ou
Mover o ganho de suspensão até a posição desejada e clicar na superfície de comando "Valor atual", abaixo do campo de digitação correspondente.
- Nos campos de digitação, é inserido o comprimento do cabo de aço (comprimento do cabo desenrolado entre o tambor do cabo e o ponto fixo). Não é inserida a posição do gancho!
- O comprimento do cabo de aço para os acionamentos 1 e 2 (em talha geminada) deve ser inserido separadamente.
- Clicar na superfície de comando "Escrever CLP".
- Os valores configurados serão salvos.
Ao erguer e baixar:
- Um pouco antes dos valores configurados, o ABUControl inicia a fase de frenagem do acionamento do mecanismo de levantamento. O ABUControl calcula individualmente, a cada vez, em dependência da velocidade de elevação atual, em quais pontos inicia a fase de frenagem.
Na próxima condução até o ponto de comutação do dispositivo limitador de curso superior:
- A configuração anterior é sobrescrita.
- Agora o ABUControl freia o acionamento do mecanismo de levantamento novamente de modo que, diretamente antes do ponto de comutação do dispositivo limitador de curso, o gancho de suspensão se move ainda somente em microvelocidade de elevação.
Comutar entre radiocomando e botoeira pendente
Se, adicionalmente ao radiocomando, o guindaste estiver equipado com uma eletrificação independente com botoeira pendente, então, se necessário, pode ser utilizada a botoeira pendente (p. ex., quando o radiotransmissor não estiver disponível).
Para isso, algumas réguas de conectores da caixa de comando do guindaste devem ser alteradas.
Nota:
Ao utilizar uma botoeira pendente, estará ativado automaticamente um controle do perfil de movimentação sem escalas. Esse perfil não pode ser alterado no KranOS. O perfil de movimentação configurado no KranOS só vale para a operação com o radiocomando.
Retirar o acoplamento do aparelho receptor
Régua de conectores X2
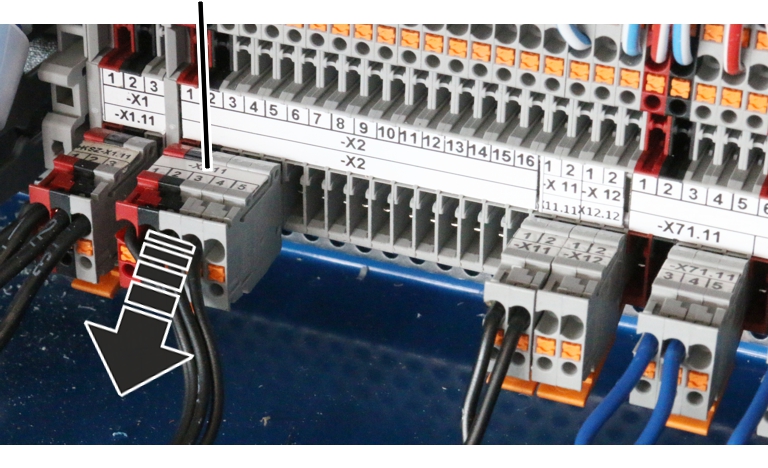
- Abrir a caixa de comando do guindaste.
- Procurar a régua de conectores X2.
- Retirar a régua de conectores.
Inserir o acoplamento da botoeira pendente
As réguas de conectores da botoeira pendente já foram conduzidas à caixa de comando do guindaste e lá disponibilizadas.
Régua de conectores X2 12
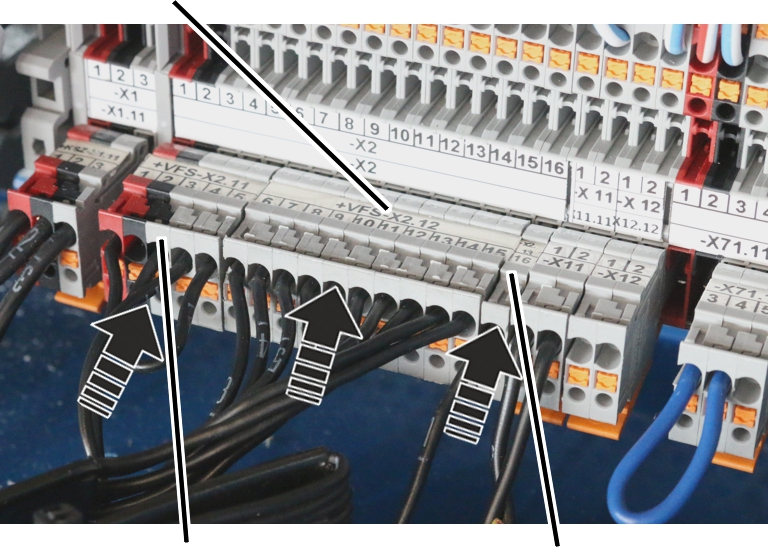
- Inserir a régua de conectores da botoeira pendente:
- Régua de conectores X2.11 (bornes 1 a 5)
- Régua de conectores X2.12 (bornes 6 a 15)
- Régua de conectores X2.13 (bornes 16 a 27. Dependendo do equipamento do guindaste, estão disponíveis somente alguns ou não todos os bornes aqui descritos)
- Régua de conectores X2.14 (bornes 28 a 38. Dependendo do equipamento do guindaste, estão disponíveis somente alguns ou não todos os bornes aqui descritos ou a régua de conectores está totalmente excluída)
Substituir o cabo
Neste item serão descritos os passos de trabalho que devem ser executados na substituição do cabo em uma talha de cabo de aço com ABUControl. Os passos de trabalho que devem ser executados na talha de cabo de aço estão descritos no manual dos produtos da talha de cabo de aço.
As figuras ilustram o procedimento de trabalho na talha de cabo de aço GM modular. O procedimento para as demais talhas de cabo de aço não se diferencia muito.
Preparar a substituição do cabo
- Conduzir o gancho de suspensão até debaixo da faixa limite de curso superior. O ponto de comutação do dispositivo limitador de curso superior NÃO deve estar ativado.
- Medir e anotar a posição do gancho de suspensão.
Com isso, em muitos casos, a regulagem do limitador de curso de elevação depois da substituição do cabo pode ser excluída.
Somente em ABUControl com comando por contatoras ou talha geminada
Para que o cabo possa ser desenrolado do tambor do cabo com ajuda do motor, é necessário desmontar o limitador de curso de elevação. Caso contrário, o tambor do cabo fica parado na posição mais baixa do gancho.
Tirar o limitador de curso de elevação
As figuras ilustram o limitador de curso da engrenagem "GPK". O procedimento no limitador de curso da engrenagem "GGS" não se diferencia disso.
Limitador de curso de elevaçãoPino de fixação no tambor do cabo
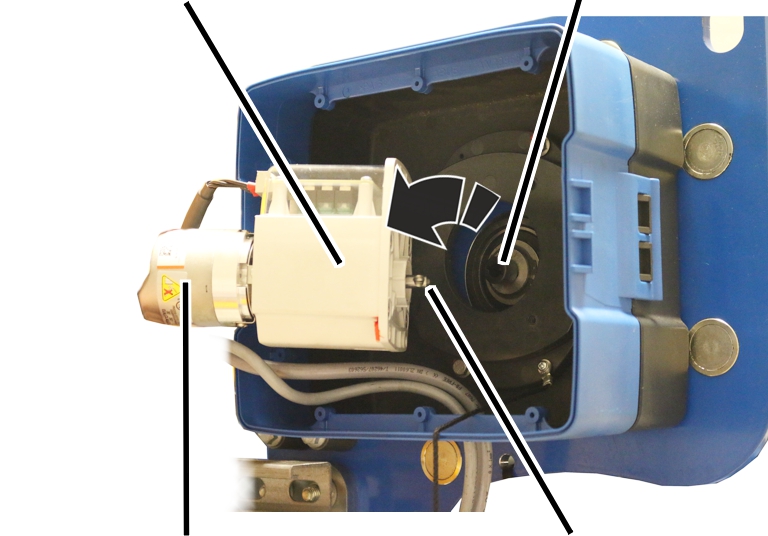
- Abrir a carcaça do limitador de curso de elevação.
- Remover os parafusos (2x).
- Retirar o limitador de curso de elevação.
- Deixar o eixo do limitador de curso de elevação na mesma posição, não torcer.
Com isso, em muitos casos, a regulagem do limitador de curso de elevação depois da troca do cabo pode ser excluída.
Se o eixo for girado involuntariamente, será mostrado o aviso "F_ _ 34: Troca de cabo: encoder absoluto 1 não desmontado" ou "F_ _ 33: Troca de cabo: encoder absoluto 2 não desmontado".
- Proteger o limitador de curso de elevação para que não caia nem fique suspenso nos cabos de ligação.
Somente em talha de cabo de aço com guia do inclinômetro
Este trecho aplica-se apenas quando estiver montada uma guia do inclinômetro na talha de cabo de aço. Este é o caso na talha de cabo de aço tipo D, com relação tramos de corrente/motores 4/2 ou 8/2 e na talha de cabo de aço tipo Z com medidor de inclinação. Em outros tipos de construção de talhas de cabo de aço com medidor de inclinação, mas sem guia do inclinômetro, esta seção deve ser ignorada.
- Desmontar o medidor de inclinação antes de substituir o cabo. Ver "Preparar a guia do inclinômetro", no capítulo "Montar e conectar o medidor de inclinação"“.
- Em seguida, tirar o cabo da guia do inclinômetro.
Dessa forma, a guia do inclinômetro não será danificada durante a substituição do cabo.
- Se necessário, limpar a guia do inclinômetro.
O medidor de inclinação pode sujar com o lubrifinte.
Se for utilizada uma luva auxiliar de união para substituir o cabo, mesmo assim a guia do inclinômetro deveria ser desmontada para evitar danos.
Ativar a substituição do cabo no ABUControl
A substituição do cabo no ABUControl, deve ser ativada por meio de um acoplamento no comando do trole ou no KranOS. Isso também é necessário se o limitador de curso de elevação tiver sido desmontado (necessário somente no caso de comando por contatoras ou em talhas geminadas), a fim de que o tambor do cabo possa ser acionado por motor.
Ativar a substituição do cabo via acoplamento:
Régua de pinos para estacionar
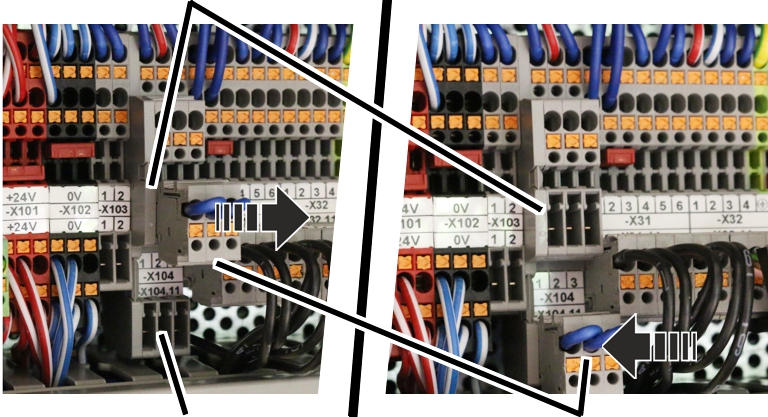
- Abrir o comando do trole.
- Procurar a régua de conector fêmea ‑X104.
- Desconectar o acoplamento da posição de estacionamento (régua de pinos superior).
- Conectar o acoplamento à régua de pinos inferior.
- A substituição do cabo está ativada. Agora o tambor do cabo pode funcionar com motor sem que o ABUControl receba um sinal do encoder absoluto.
- Será mostrado o aviso "F_ _ 28: Troca de cabo ativa".
- Todos os valores de desgaste do cálculo da maturidade para descarte serão excluídos para efetuar o cálculo do novo cabo desde o começo.
- A velocidade do movimento do guindaste e do movimento do trole está limitada à microvelocidade.
- Em cursos com movimento do guindaste e movimento do trole, a buzina soa em ciclos de segundos.
Ou ativar a substituição do cabo via KranOS‚:
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Vista geral: navegação no KranOS |
|---|
Usuário "SERVICE" 🡪 "Mecanismo de levantamento" |
- Com o usuário "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- No menu principal, selecionar o mecanismo de levantamento desejado (por exemplo, mecanismo de levantamento 1).
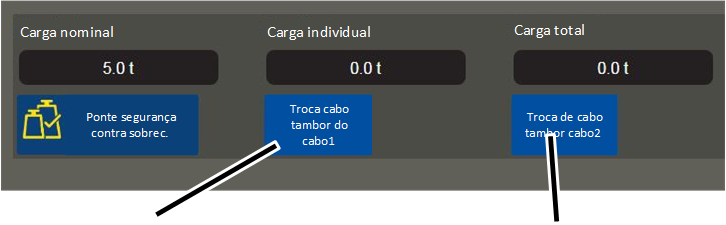
- A janela para o mecanismo de levantamento desejado é exibida.
- Clicar na superfície de comando "Troca cabo tambor do cabo1"
- A superfície de comando é exibida com fundo verde.
- A substituição do cabo está ativada. Agora o tambor do cabo pode funcionar com motor sem que o ABUControl receba um sinal do encoder absoluto.
- Será mostrado o aviso "F_ _ 28: Troca de cabo ativa".
- Todos os valores de desgaste do cálculo da maturidade para descarte serão excluídos para efetuar desde o começo o cálculo do novo cabo.
- A velocidade do movimento do guindaste e do movimento do trole está limitada à microvelocidade.
- Em cursos com movimento do guindaste e movimento do trole, a buzina soa em ciclos de segundos.
Somente em talha geminada
Para poder substituir o cabo em uma talha geminada, é necessário poder comandar os acionamentos do mecanismo de levantamento 1 e 2 separadamente.
Ativar a substituição do cabo via acoplamento‚:
- Desconectar o acoplamento da posição de estacionamento (régua de pinos superior).
- Conectar o acoplamento à régua de pinos inferior:
- Acoplamento da posição à esquerda (contatos 1, 2 e 3): o tambor do cabo acionamento do mecanismo de levantamento 1 pode ser comandado.
- Acoplamento da posição à direita (contatos 2, 3 e 4): o tambor do cabo acionamento do mecanismo de levantamento 2 pode ser comandado.
Ativar a substituição do cabo via KranOS‚:
- Na janela do mecanismo de levantamento desejado, clicar na superfície de comando correspondente:
- "Troca cabo tambor do cabo1": a superfície de comando "Troca cabo tambor do cabo1" é exibida com fundo verde. O tambor do cabo no acionamento do mecanismo de levantamento 1 pode ser comandado.
- "Troca cabo tambor do cabo2": a superfície de comando "Troca cabo tambor do cabo2" é exibida com fundo verde. O tambor do cabo no acionamento do mecanismo de levantamento 2 pode ser comandado.
Substituir o cabo
- Deixar o cabo desenrolar do tambor do cabo com ajuda do motor.
- Substituir o cabo. Ver Manual dos produtos da talha de cabo de aço.
Somente em ABUControl com comando por contatoras ou talha geminada
Montar o limitador de curso de elevação
- Mover o gancho de suspensão para a posição anteriormente anotada.
- Colocar o limitador de curso de elevação sobre o pino de fixação no tambor do cabo.
- Apertar o aparafusamento do limitador de curso de elevação.
- Verificar as posições dos pontos de comutação.
Somente em talha de cabo de aço com guia do inclinômetro
Montar a guia do inclinômetro
- Montar a guia do inclinômetro Ver "Montar e conectar o medidor de inclinação".
Desligar a substituição do cabo
Assim que o cabo tiver sido substituído:
- Na régua de conector fêmea ‑X104, desconectar o acoplamento da régua de pinos inferior e conectar na posição de estacionamento (régua de pinos superior).
ou
Clicar na superfície de comando "Troca cabo tambor do cabo1"
- A substituição do cabo está desligada.
- A superfície de comando não é mais exibida com fundo verde.
- Para confirmar a indicação do aviso "F_ _ 28: Troca de cabo ativa", pressionar o botão de parada de emergência ou a buzina.
Se os pontos de comutação estiverem deslocados:
Normalmente, a regulagem do limitador de curso de elevação depois da substituição do cabo costuma ser desnecessária em muitos casos, pois a posição do gancho de suspensão foi medida antes disso e, a seguir, novamente, acessada. Em casos especiais (por exemplo, quando o cabo estiver muito danificado ou se estava enrolado incorretamente no tambor do cabo), pode ocorrer que os pontos de comutação tenham de ser regulados novamente.
- Regular novamente os pontos de comutação para o dispositivo limitador de curso inferior, dispositivo limitador de curso superior e limitador de emergência.
Ver "Regular o ponto de comutação para o dispositivo limitador de curso inferior".
- Referenciar o encoder absoluto novamente. Ver "Referenciar encoder absoluto".
Caso estiver instalado um medidor de inclinação:
Se estiver instalado um medidor de inclinação, este deverá ser recalibrado. Ver "Calibrar o medidor de inclinação".
Executar calibração básica do sensor de carga
Se a travessa do ponto fixo com sensor de carga ou um sensor de carga individual na travessa do ponto fixo tiver sido substituído, o sensor de carga deverá passar por uma nova calibração básica. Esta calibração é um procedimento básico e não tem nada a ver com a calibração do sistema de medição da carga suspensa com uma carga de teste erguida, no entanto, representa um ponto de referência básico para todas as medições da carga. Nesta calibração básica, o sensor de carga deve estar em estado totalmente sem carga. Também o cabo e o moitão inferior não devem exercer pressão de carga sobre o sensor de carga e, por isso, precisam ser desinstalados para a calibração básica.
Depois da calibração básica do sensor de carga, também a carga nula e o sistema de medição da carga suspensa deverão ser recalibrados mais uma vez com uma carga de teste erguida.
Em um sistema de medição da carga suspensa, o pino de medição não precisa ser submetido à calibração básica. Entretanto, a calibração do sistema de medição da carga suspensa com uma carga de teste erguida também é necessária no caso de um pino de medição.
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Acessar calibração do mecanismo de levantamento
Vista geral: navegação no KranOS |
|---|
Usuário "SERVICE" 🡪 "Mecanismo de levantamento" 🡪 "Calibração mecanismo de levantamento" |
- Com o usuário "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- No menu principal, selecionar o mecanismo de levantamento desejado (por exemplo, mecanismo de levantamento 1).
- A janela para o mecanismo de levantamento desejado é exibida.
- No menu "Configurações" (três barras horizontais), clicar no item do menu "Calibração mecanismo de levantamento".
Executar calibração básica do sensor de carga
Para a calibração básica, está prevista a área direita na janela "Calibração mecanismo de levantamento". Esta etapa de trabalho é necessária somente quando a travessa do ponto fixo ou o sensor de carga tiver sido substituído.
O sensor de carga deve estar em estado totalmente sem carga. O cabo e o moitão inferior não devem exercer pressão de carga sobre o sensor de carga. Por isso, o ponto fixo do cabo de aço precisa ser desinstalado da travessa do ponto fixo. A travessa do ponto fixo não deve estar emperrada nem estar sujeita a outra tensão mecânica.
- A janela "Calibração mecanismo de levantamento" é exibida.
- Clicar na superfície de comando "Calibrar sensor de carga".
- É exibida uma pergunta de segurança.
- Clicar na superfície de comando "Executar calibração".
- A superfície de comando" "Calibrar sensor de carga" passará a ter fundo cinza.
- O modo de calibração está ativado.
- Desligar o guindaste no seccionador de rede ou no interruptor de ligação à rede.
- Aguardar 60 s.
- Ligar o guindaste novamente.
- O ABUControl é reinicializado.
- Adicionalmente, durante a reinicialização é calibrado o sensor de carga.
Calibrar o sistema de medição da carga suspensa com uma carga erguida
Depois da calibração básica do sensor de carga, também a carga nula e o sistema de medição da carga suspensa deverão ser recalibrados mais uma vez com uma carga de teste erguida.
- Recalibrar o sistema de medição da carga suspensa com uma carga de teste erguida. Ver "Calibrar o sistema de medição da carga suspensa com uma carga erguida".
Exibir status dos eixos do guindaste
No KranOS, podem ser exibidas informações atuais de todos os eixos do guindaste (movimento do guindaste, movimento do trole, mecanismo de levantamento).
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "CUSTOMER" (nível de acesso do usuário [1]) ou "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Exibir eixo do guindaste
Vista geral: navegação no KranOS |
|---|
Usuário "CUSTOMER" ou "SERVICE" 🡪 "Movimento do guindaste" |
Usuário "CUSTOMER" ou "SERVICE" 🡪 "Movimento do trole" |
Usuário "CUSTOMER" ou "SERVICE" 🡪 "Mecanismo de levantamento" |
São exibidos somente eixos do guindaste que realmente estão disponíveis no guindaste. Na janela são exibidos somente os componentes que realmente estão disponíveis no guindaste. |
- Com o usuário "CUSTOMER" (nível de acesso do usuário [1]) ou "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- No menu principal, selecionar o eixo do guindaste desejado (por exemplo, movimento do guindaste).
- A janela para o respectivo eixo do guindaste é exibida.
Dependendo do eixo do guindaste, as janelas são diferentes.
Movimento do guindaste:
Conversor de frequência movimento do guindaste ‑TA61 e ‑TA62Limitador de curso do guindaste –B71
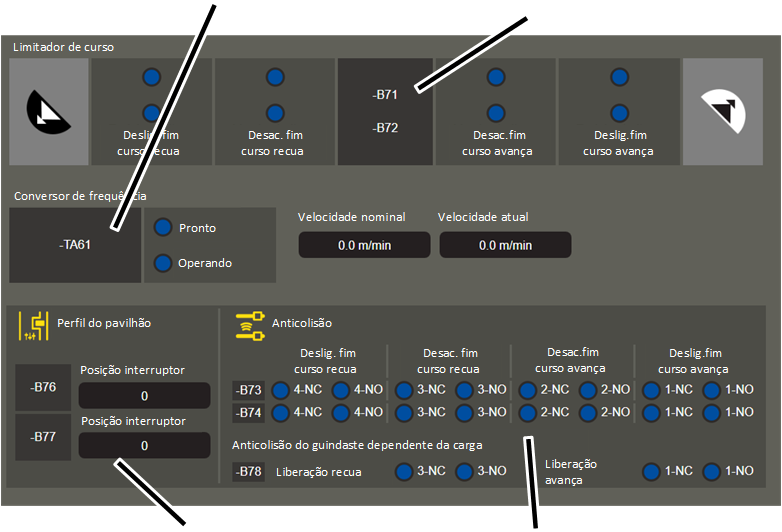
- Limitador de curso do guindaste (‑B71): aqui é exibida a posição do interruptor dos limitadores de curso do guindaste.
Com fundo verde: limitador de curso de deslocação não foi acessado
Com fundo azul: limitador de curso de deslocação foi acessado.
Os limitadores de curso do guindaste são utilizados para desaceleração de fim de curso e desligamento de fim de curso. Na direção do final da via de rolamento, são utilizados interruptores de alavanca em cruz para o fim de curso (-B71), na direção do guindaste em movimento contrário, são utilizados refletores fotoelétricos (no lugar de –B71 são utilizados –B711 e -B712 bem como -B713 e –B714).
- Limitadores de curso do guindaste adicionais (‑B72): adicionalmente ao limitador de curso do guindaste ‑B71, cada limitador de curso do guindaste pode estar disponível em dobro para cada ponto de comutação e cada sentido de translação, visando aumentar a segurança do sistema.
- Conversor de frequência movimento do guindaste (‑TA61 e ‑TA62): aqui é exibido o status do conversor de frequência movimento do guindaste:
"Pronto": o conversor de frequência está pronto para operação.
"Operando": o conversor de frequência está ativo de modo que o acionamento está girando.
"Velocidade nominal": velocidade na qual o acionamento deve girar.
"Velocidade atual": velocidade na qual o acionamento está girando.
Em guindastes sem condução eletrônica da via, é utilizado um conversor de frequência (‑TA61) comum para os dois motorredutores da ponte rolante. Em uma condução eletrônica da via ou em um acionamento quádruplo do guindaste, é exibido um conversor de frequência adicional ‑TA62.
- Interruptores de alavanca em cruz para o fim de curso para controle do perfil do pavilhão (‑B76 / ‑B77): aqui é exibida a posição atual dos interruptores utilizados para o controle do perfil do pavilhão. Pela combinação dos dois interruptores de alavanca em cruz para o fim de curso com seis posições de interruptor cada um, podem ser atingidas até 36 posições.
- Refletores fotoelétricos para a anticolisão (‑B73): aqui são exibidas as posições dos refletores fotoelétricos da anticolisão.
Na anticolisão, o guindaste freia para microvelocidade de translação (desaceleração de fim de curso) ou fica completamente parado (desligamento de fim de curso), assim que a distância regulada em relação a um guindaste em movimento contrário ficar abaixo do limite.
Para cada ponto de comutação e cada sentido de translação é utilizado um refletor fotoelétrico. O ABUControl monitora simultaneamente o contato normalmente fechado (NC) e o contato normalmente aberto (NO) de todos os refletores fotoelétricos.
O contato de comutação 1 é utilizado para desligamento de fim de curso avança, o contato de comutação 2, para a desaceleração de fim de curso avança, contato de comutação 3, para a desaceleração de fim de curso recua e contato de comutação 4, para o desligamento de fim de curso recua.
A anticolisão é utilizada com frequência para que impedir que os guindastes operem abaixo do limite de determinada distância mínima, por exemplo, por motivos de estática. A anticolisão também pode ser utilizada em conjunto com o mecanismo anticolisão (ver limitador de curso do guindaste ‑B71).
- Refletores fotoelétricos para a anticolisão (‑B74): adicionalmente ao ‑B73, cada refletor fotoelétrico pode estar disponível em dobro para cada ponto de comutação e cada sentido de translação, visando aumentar a segurança do sistema.
- Transmissor infravermelho para transmissão de sinais na anticolisão dependente da carga (‑B78):
Se a anticolisão for executada no modo dependente da carga, o guindaste desacelera ou fica parado assim que uma distância regulada em relação ao guindaste em movimento contrário ficar abaixo do limite e se, simultaneamente, uma carga for transportada acima de um valor configurado.
Para que nos dois comandos, no guindaste e no guindaste em movimento contrário, seja conhecido se a carga configurada no respectivo guindaste oposto está abaixo ou acima do limite naquele momento, esta informação é transmitida aos dois guindastes por meio de um transmissor infravermelho. Para isso, cada guindaste tem um transmissor infravermelho para transmissão do sinal de liberação como aparelho transmissor ou como aparelho receptor.
Aqui é exibido qual sinal está ligado atualmente no aparelho receptor. A área 1 mostra o sinal de liberação na direção avança. A área 3 mostra o sinal de liberação na direção recua.
NC com fundo azul, NO com fundo verde: a carga configurada está abaixo do limite. O guindaste recebe um sinal de liberação do guindaste em movimento contrário.
NC com fundo verde, NO com fundo azul: a carga configurada está acima do limite. O guindaste não recebe nenhum sinal de liberação do guindaste em movimento contrário.
A carga pode ser configurada em parâmetros ampliados. Ver "Configurar parâmetros ampliados para os perfis de condução (perfil de movimentação do guindaste, perfil de movimentação do trole)‚".
Movimento do trole:
Conversor de frequência movimento do trole ‑TA41Limitador de curso do trole –B51
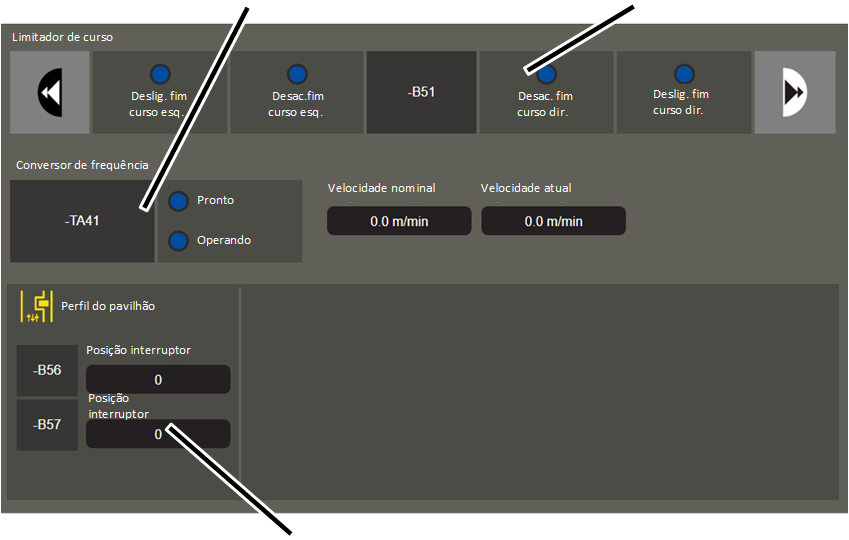
- Limitador de curso do trole (‑B51): aqui é exibida a posição do interruptor dos limitadores de curso do trole.
Com fundo verde: limitador de curso de deslocação não foi acessado
Com fundo azul: limitador de curso de deslocação foi acessado.
- Conversor de frequência movimento do trole (‑TA41): aqui é exibido o status do conversor de frequência movimento do trole:
"Pronto": o conversor de frequência está pronto para operação.
"Operando": o conversor de frequência está ativo de modo que o acionamento está girando.
"Velocidade nominal": velocidade na qual o acionamento deve girar.
"Velocidade atual": velocidade na qual o acionamento está girando.
- Interruptor de alavanca em cruz para o fim de curso para controle do perfil do pavilhão (‑B56 / ‑B57): aqui é exibida a posição atual dos interruptores de alavanca em cruz para o fim de curso utilizados para o controle do perfil do pavilhão. Pela combinação dos dois interruptores de alavanca em cruz para o fim de curso com seis posições de interruptor cada um, podem ser atingidas até 36 posições.
Mecanismo de levantamento:
Conversor de frequência mecanismo de levantamento ‑1TA21 e ‑2TA21Limitador de curso de elevação ‑B31 e ‑B32
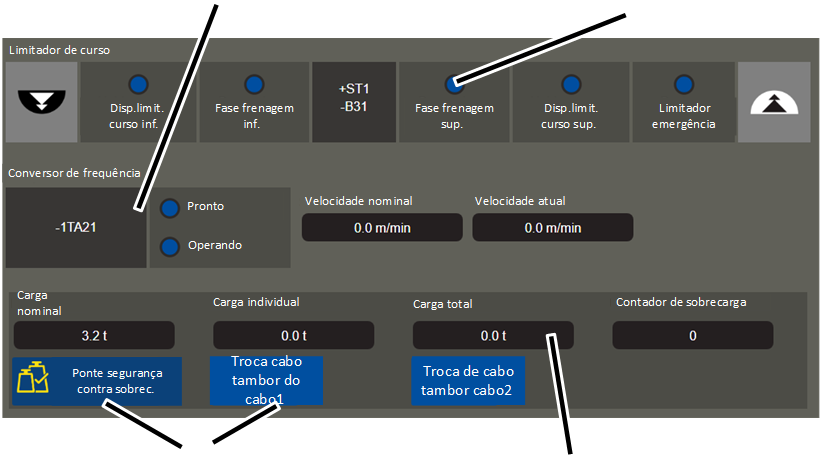
- Limitador de curso de elevação (‑B31): aqui é exibida a posição do interruptor do limitador de curso de elevação.
Com fundo verde: limitador de curso de elevação não foi acessado
Com fundo azul: limitador de curso de elevação foi acessado.
Em uma talha geminada é utilizado adicionalmente um limitador do curso de elevação ‑B32 para o segundo tambor do cabo.
No mecanismo de levantamento com comando da contactora: a posição do interruptor é exibida somente enquanto o mecanismo de levantamento erguer ou baixar. Quando o mecanismo de levantamento estiver parado, os pontos de comutação serão mostrados com fundo azul.
- Conversor de frequência mecanismo de levantamento (‑1TA21): aqui é exibido o status do conversor de frequência movimento do trole:
"Pronto": o conversor de frequência está pronto para operação.
"Operando": o conversor de frequência está ativo de modo que o acionamento está girando.
"Velocidade nominal": velocidade na qual o acionamento deve girar.
"Velocidade atual": velocidade na qual o acionamento está girando.
Em uma talha geminada, é exibido um conversor de frequência adicional ‑2TA21 para o segundo tambor do cabo.
- Mostrador da carga suspendida: aqui são exibidos os resultados de medição do sistema de medição de carga:
"Carga nominal": capacidade de carga máxima do mecanismo de levantamento.
"Carga individual": carga atualmente medida no mecanismo de levantamento
"Carga total": carga total em todos os mecanismos de levantamento ou em todos os guindastes.
"Contador de sobrecarga": quantidade de movimentos de elevação com sobrecarga. A quantidade é aumentada em 1 sempre que o mecanismo de levantamento ergue uma carga situada acima da capacidade de carga máxima do guindaste.
- Superfícies de comando: aqui podem ser ligadas funções para serviços de manutenção:
"Ponte segurança contra sobrecarga". Ver "Transpor a segurança contra sobrecarga".
"Substituição do cabo tambor do cabo": ver "Substituir o cabo".
Selecionar os perfis de movimentação:
Para os movimentos de todos os três eixos do guindaste (movimento do guindaste, movimento do trole, erguer/baixar) podem ser selecionados diferentes perfis de movimentação. Com isso, pode ser definido o comportamento de movimentação básico.
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Acessar a seleção para o perfil de movimentação
Vista geral: navegação no KranOS |
|---|
Usuário "SERVICE" 🡪 "Perfil de movimentação" |
- Com o usuário "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- Na janela inicial: no menu "Configurações" (três barras horizontais), clicar no item do menu "Perfil de movimentação".
Selecionar perfil de movimentação
Campos de seleção para perfis de movimentação
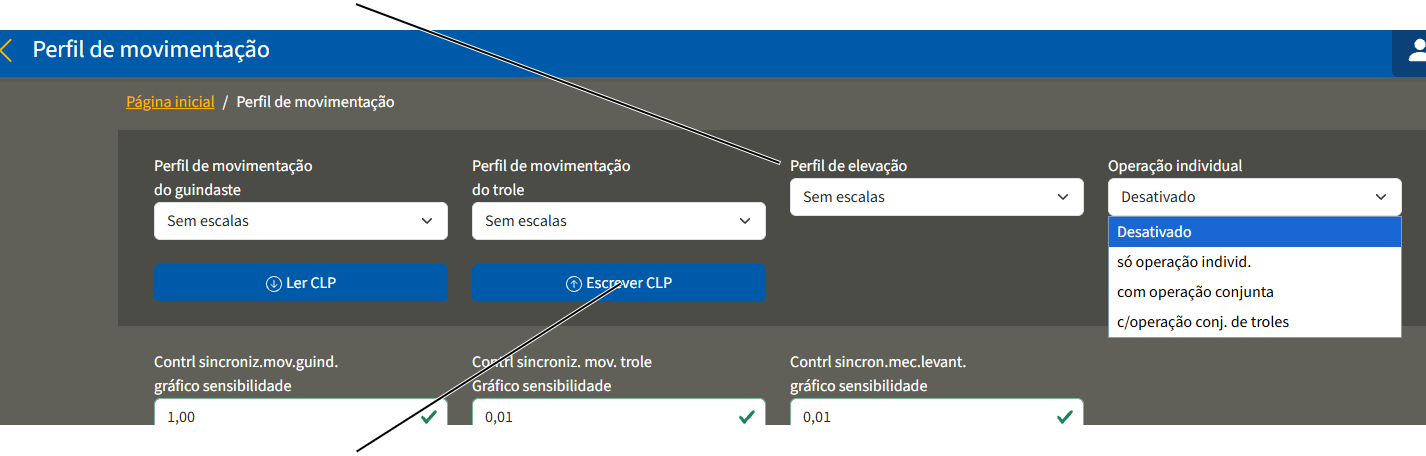
- A janela "Perfil de movimentação" é exibida.
- As configurações atuais são exibidas.
- No eixo do guindaste, selecionar o perfil de movimentação desejado.
- Sem escalas: com um botão de dois estágios ou com uma chave mestra, o acionamento pode ser acelerado no segundo estágio até um valor máximo, enquanto o botão for mantido pressionado. Se o botão ou a chave mestra for retornada para o primeiro estágio, o acionamento permanece na velocidade atual. Se o botão ou a chave mestra for solto, a velocidade será reduzida.
- Dois estágios: com um botão de dois estágios ou com uma chave mestra, o acionamento pode ser acelerado no primeiro estágio para uma microvelocidade regulada de modo fixo e, no segundo estágio, para uma velocidade principal regulada de modo fixo.
- Valor analógico linear: com uma chave mestra proporcional, o acionamento pode ser acelerado e freado sem escalas. Quanto mais para longe a chave mestra for acionada, mais rapidamente o acionamento gira. Por isso, a relação entre a chave mestra e o acionamento é linear.
Valor analógico curva em S: como acima. Aqui a relação entre chave mestra e acionamento tem a forma de uma curva em S. Devido a isso, na área do ponto zero da chave mestra (acionamento parado) é necessário relativamente muito movimento na chave mestra, porém, no batente superior e inferior, relativamente pouco. Com isso, o guindaste pode ser operado de modo muito preciso, principalmente em movimentos lentos.
- Clicar na superfície de comando "Escrever CLP".
Somente na operação em tandem
- Fazer login na ponte auxiliar e, na janela, "Perfil de movimentação", configurar o mesmo perfil de movimentação.
Se na ponte auxiliar estiver configurado outro perfil de movimentação, será exibido o aviso "F0026:Operação em tandem: perfis de condução diferentes" quando a operação em tandem for ativada.
Configurar operação individual para o aparelho transmissor ABURemote
Somente em ABURemote "chave mestra" com operação individual
Num aparelho transmissor ABURemote "chave mestra" com operação individual (aparelho transmissor com três chaves mestras), o modo operação individual pode ser configurado no KranOS. Ver também o Manual dos produtos ABURemote" "Chave mestra".
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "CUSTOMER" (nível de acesso do usuário [1]) ou "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Acessar a seleção para o perfil de movimentação
Vista geral: navegação no KranOS |
|---|
Usuário "CUSTOMER" ou "SERVICE" 🡪"Perfil de movimentação" |
- Com o usuário "CUSTOMER" (nível de acesso do usuário [1]) ou "SERVICE" (Nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- Na janela inicial: no menu "Configurações" (três barras horizontais), clicar no item do menu "Perfil de movimentação".
Configurar operação individual
Campo de seleção "Operação individual"
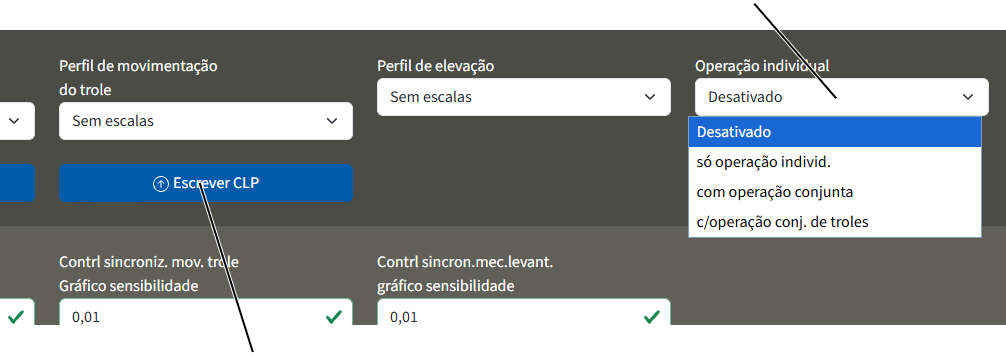
- A janela "Perfil de movimentação" é exibida.
- É exibida a configuração atual.
- No campo de seleção "Operação individual", selecionar o valor desejado:
- "Desativado": a operação individual está desligada. A chave mestra central no aparelho transmissor ABURemote está sem função.
- "só operação individ.": os troles podem ser operados de modo independente um do outro. Uma das chaves mestras do aparelho transmissor comanda o trole I, a outra chave mestra do aparelho transmissor comanda o trole II. O comutador de alavanca da operação conjunta está sem função.
- "Na operação conjunta": os troles podem ser operados de modo independente um do outro, como descrito acima. Adicionalmente, com o comutador de alavanca no aparelho transmissor pode ser comutado para operação conjunta. Neste caso, a chave mestra direita comanda os dois troles na operação conjunta e a chave mestra do centro está sem função.
- "c/operação conj. de troles": os troles podem ser operados de modo independente um do outro, como descrito acima. Adicionalmente, com o comutador de alavanca no aparelho transmissor pode ser comutado para operação conjunta dos troles. Neste caso, a chave mestra direita comanda a operação conjunta de ambos os troles. Os mecanismos de levantamento dos dois troles continuam sendo operados independentes um do outro com a chave mestra do centro e da direita.
- Clicar na superfície de comando "Escrever CLP".
Nota:
Por meio de configurações na operação individual, os trajetos de frenagem se prolongam. Ver Manual dos produtos "Radiocomando ABUS ABURemote Chave mestra
Fazer ponte temporária no limitador de curso de deslocação e no dispositivo limitador de curso
Temporariamente, por exemplo, em reparos, todos os limitadores de curso de deslocação e dispositivos limitadores de curso (exceto o limitador de emergência) podem ser transpostos em ponte.
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Acessar a janela para o perfil de movimentação
Vista geral: navegação no KranOS |
|---|
Usuário "SERVICE" 🡪 "Perfil de movimentação" |
- Com o usuário "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- Na janela inicial: no menu "Configurações" (três barras horizontais), clicar no item do menu "Perfil de movimentação".
Transpor em ponte o limitador de curso de deslocação e o dispositivo limitador de curso
Superfície de comando "Transpor td. limit. curso desloc./dispos. limit. curso"
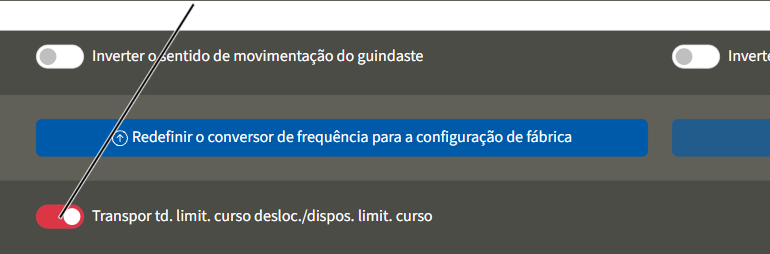
- A janela "Perfil de movimentação" é exibida.
- Clicar na superfície de comando "Transpor td. limit. curso desloc./dispos. limit. curso".
- O botão de comando será mostrado com fundo vermelho.
- Todos os limitadores de curso de deslocação (limitadores de curso do trole de todos os troles e limitadores de curso do guindaste em forma de interruptores de alavanca em cruz para o fim de curso, sensores de distância, refletores fotoelétricos como desaceleração de fim de curso e desligamento de fim de curso) e todos os dispositivos limitadores de curso (dispositivos limitadores de curso superiores e inferiores de todos os mecanismos de levantamento) bem como o controle do perfil do pavilhão estão ligados em ponte.
- O guindaste, o trole e o mecanismo de levantamento podem andar com microvelocidade.
- É exibido aviso F0064 "Todos limit.curso desloc.e disp.limit. curso em ponte".
- A ligação em ponte ficará ligada até que seja desligada novamente através da superfície de comando: "Transpor td. limit. curso desloc./dispos. limit. curso".
- A ligação em ponte também ficará mantida, se o guindaste for desligado e novamente ligado.
Inverter o sentido de translação do guindaste e do trole
Em certas circunstâncias, pode ser necessário inverter o sentido de translação do guindaste e do trole. Isso pode ser necessário, por exemplo, se o guindaste tiver sido montado de modo diferente do que informado na documentação do projeto.
Nisso, todos os dados relacionados ao sentido de translação serão invertidos. Isso se refere, por exemplo, aos botões no aparelho transmissor do radiocomando, a todas as indicações no KranOS, aos limitadores de curso avaliados, tais como, interruptores de alavanca em cruz para o fim de curso e sensores de distância, todos os avisos de falha relacionados ao sentido de translação etc.
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Acessar a janela para o perfil de movimentação
Vista geral: navegação no KranOS |
|---|
Usuário "SERVICE" 🡪 "Perfil de movimentação" |
- Com o usuário "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- Na janela inicial: no menu "Configurações" (três barras horizontais), clicar no item do menu "Perfil de movimentação".
Inverter o sentido de translação do guindaste e do trole
Superfície de comando "Inverter o sentido de movimentação do guindaste"Superfície de comando "Inverter o sentido de movimentação do trole"
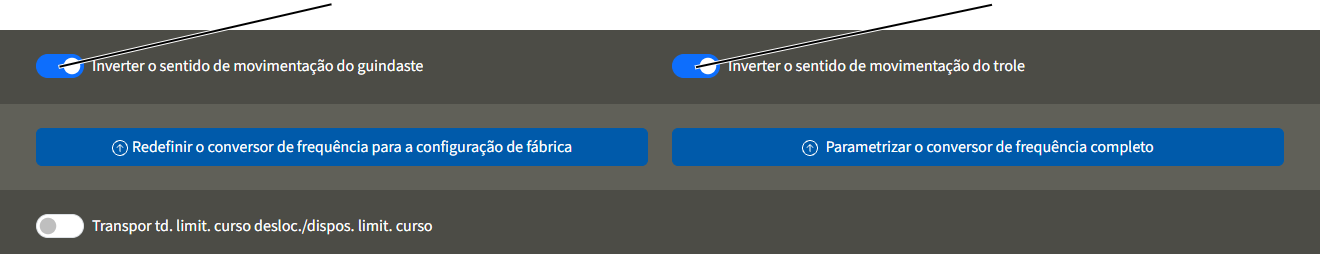
- A janela "Perfil de movimentação" é exibida.
- Clicar sobre a superfície de comando "Inverter o sentido de movimentação do guindaste" ou "Inverter o sentido de movimentação do trole".
- O botão de comando será mostrado com fundo azul.
- Todos os dados relacionados ao sentido de movimentação do guindaste e sentido de movimento do trole serão invertidos.
- A troca do sentido de translação é permanente e também ficará mantida, se o guindaste for desligado e novamente ligado.
Configurar o controle da sincronização
O controle da sincronização para movimentação do guindaste, movimento do trole e erguer/baixar está configurado de fábrica e é adequado para a maioria das situações.
Se necessário, o desvio da sincronização máximo e o gráfico de sensibilidade podem ser ajustados às circunstâncias do hangar.
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Acessar as configurações para o controle da sincronização
Vista geral: navegação no KranOS |
|---|
Usuário "SERVICE" 🡪 "Perfil de movimentação" |
- Com o usuário "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- Na janela inicial: no menu "Configurações" (três barras horizontais), clicar no item do menu "Perfil de movimentação".
Configurar o controle da sincronização
"Contr. sincroniz. mov. guindaste gráfico sensibilidade" e "Controle sincroniz. mov. trole gráfico sensibilidade"
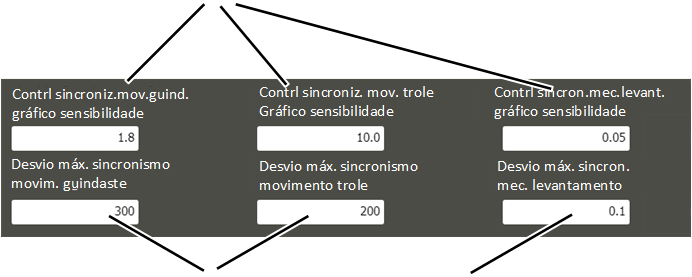
- A janela "Perfil de movimentação" é exibida.
- As configurações atuais do controle da sincronização são exibidas.
- Ajustar moderadamente e em pequenos passos o gráfico de sensibilidade para movimentação do guindaste, movimento do trole e erguer/baixar às circunstâncias do hangar e testar repetidamente por meio de cursos de teste.
O gráfico de sensibilidade pode ser ajustado entre "0.01" e "10.0". O menor valor (fator 0,01) corresponde a um comportamento de regulagem inerte. Com fator crescente, a sensibilidade do comportamento de regulagem aumenta.
- Ajustar o desvio máximo da sincronização moderadamente, em milímetros e em pequenos passos às circunstâncias do hangar e testar repetidamente por meio de cursos de teste.
O desvio máximo da sincronização é a distância máxima do guindaste, trole ou gancho de suspensão na operação conjunta ou na operação em tandem.
- Clicar na superfície de comando "Escrever CLP".
Reiniciar o guindaste
Somente em caso de reinicialização do guindaste
A função "Reiniciar o guindaste" serve para a nova inicialização do guindaste por meio de desconexão elétrica da tensão de serviço.
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Acessar a página de diagnóstico do CLP
Vista geral: navegação no KranOS |
|---|
Usuário "SERVICE" 🡪 "Diagnóstico CLP" |
- Com o usuário "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- Na janela inicial: no menu "Configurações" (três barras horizontais), clicar no item do menu "Diagnóstico CLP".
Reiniciar o guindaste
- A janela "Diagnóstico CLP" é exibida.
- Clicar sobre a superfície de comando "Reiniciar o guindaste".
- A tensão de serviço será interrompida por curto tempo e então ligada novamente.
- O comando é liberado novamente.
Configurar os pontos de comutação dependentes da carga
Por meio de pontos de comutação dependentes da carga, podem ser ligadas funções adicionais no guindaste. Aqui podem ser utilizadas saídas no comando que comutam assim que mais do que uma determinada carga esteja sendo erguida pelo guindaste.
Para o guindaste (carga total) e para cada mecanismo de levantamento, estão disponíveis até dois pontos de comutação dependentes da carga. O planejamento e a conexão elétrica das saídas são realizados de acordo com o pedido. A configuração das cargas para cada ponto de comutação é realizada no KranOS.
Como dois exemplos de aplicação para esta função podem ser citadas as lâmpadas de sinalização (p. ex., abaixo de 85% da capacidade de carga máxima, está acesa uma lâmpada de sinalização verde) ou o comando de um garfo (a partir de 10% da capacidade de carga máxima, o garfo não deve mais ser aberto).
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Acessar a configuração de um ponto de comutação dependente da carga
Vista geral: navegação no KranOS |
|---|
Usuário "SERVICE" 🡪 "Pto.comut. dep.da carga" |
Na janela são exibidos somente os mecanismos de levantamento que realmente estão disponíveis no guindaste. |
- Com o usuário "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- Na janela inicial: no menu "Configurações" (três barras horizontais), clicar no item do menu "Pto.comut. dep.da carga".
Configurar os pontos de comutação
Pontos de comutação dependentes da carga do guindastePontos de comutação dependentes da carga do mecanismo de levantamento 1
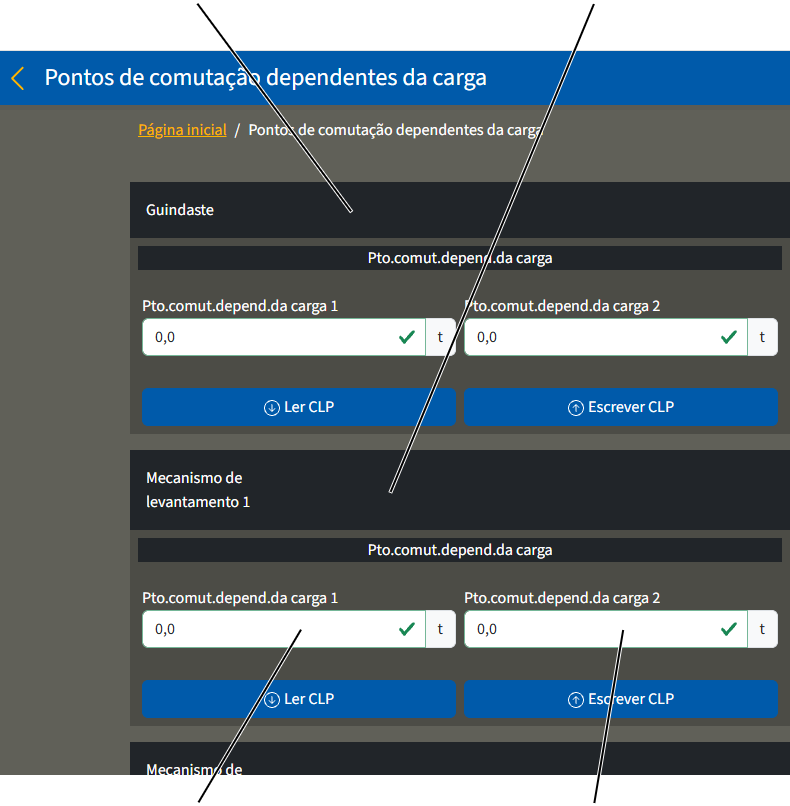
- É exibida a janela "Pontos de comutação dependentes da carga".
- As configurações atuais são exibidas.
- Digitar a carga, a partir da qual a respectiva saída deverá ser ligada.
- A carga pode ser digitada separadamente para o guindaste (carga total) de ambos os mecanismos de levantamento e para o(s) mecanismo(s) de levantamento individuais.
- Estão disponíveis até dois pontos de comutação que podem ligar sob cargas diferentes.
- As demais funções dos pontos de comutação dependentes da carga e a conexão elétrica resultam do esquema elétrico.
- Clicar na superfície de comando "Escrever CLP".
A função dos pontos de comutação dependentes da carga é monitorada pelo CLP. Para isso, cada saída de cada ponto de comutação dependente da carga tem uma entrada adicional. Assim que uma saída estiver ligada, deve estar presente um sinal na entrada correspondente. Se este sinal não estiver ligado, será exibido um aviso de erro. A conexão elétrica é realizada de acordo com o pedido e está informada no esquema elétrico.
Configurar a segurança contra cabo não tensionado
Ao depositar a carga ou ao largar o moitão na base de apoio, a segurança contra cabo não tensionado impede que o cabo se desenrole ainda mais. Para isso, a ação de baixar será interrompida quando a carga medida no gancho de suspensão estiver abaixo de um valor regulado. Sem a segurança contra cabo não tensionado, o cabo poderia se desenrolar mais ainda do tambor do cabo, pendendo solto e podendo ficar pendurado e possivelmente não tendo a posição e tensão prévia correta ao enrolar novamente sobre o tambor do cabo.
Na carga medida no gancho de suspensão, pode ser considerado um dispositivo de suspensão da carga (por exemplo, travessa), de modo que a carga deste seja deduzida da carga medida. A carga mínima pode ser configurada no KranOS. Porém, se o mostrador da carga suspendida tiver sido regulado em zero com a função "Tara", isso não será considerado pela segurança contra cabo não tensionado.
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Configurar a segurança contra cabo não tensionado
Vista geral: navegação no KranOS |
|---|
Usuário "SERVICE" 🡪 "Pto.comut. dep.da carga" |
- Com o usuário "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- Na janela inicial: no menu "Configurações" (três barras horizontais), clicar no item do menu "Pto.comut. dep.da carga".
Configurar a segurança contra cabo não tensionado
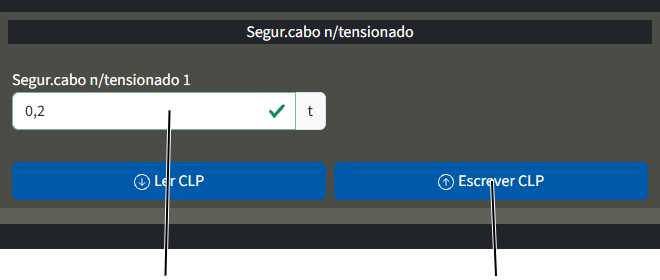
- É exibida a janela "Pontos de comutação dependentes da carga".
- As configurações atuais são exibidas.
- Inserir a carga mínima, a partir da qual a ação de baixar deve ser interrompida.
Aqui pode ser inserido, por exemplo, o peso de um dispositivo de suspensão da carga.
- Clicar na superfície de comando "Escrever CLP".
Configurar parâmetros ampliados para os perfis de condução (perfil de movimentação do guindaste, perfil de movimentação do trole)‚
Os perfis de condução dos eixos movimentadores (perfil de movimentação do guindaste, perfil de movimentação do trole), podem ser ajustados aos comportamentos próprios no comportamento de aceleração e de frenagem bem como na velocidade máxima e mínima.
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Acessar os parâmetros do perfil de condução
Vista geral: navegação no KranOS |
|---|
Usuário "SERVICE" 🡪 "Movimento do guindaste" 🡪 "Parâmetros perfil de movimentação do guindaste" |
Usuário "SERVICE" 🡪 "Movimento do trole" 🡪 "Parâmetros perfil de movimentação do trole" |
- Com o usuário "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- No menu principal, selecionar o eixo do guindaste desejado (por exemplo, Movimento do guindaste).
- A janela para o eixo do guindaste desejado é exibida.
- No menu "Configurações" (três barras horizontais), clicar no item do menu "Parâmetros perfil de movimentação do guindaste" (ou Parâmetros perfil de movimentação do trole").
Configurar parâmetros para perfil de condução
- A janela "Parâmetros" para o respectivo eixo do guindaste é exibida.
- Os valores atuais são exibidos.
- Configurar os valores desejados:
VelocidadeTempo de aceleração e tempo de frenagem
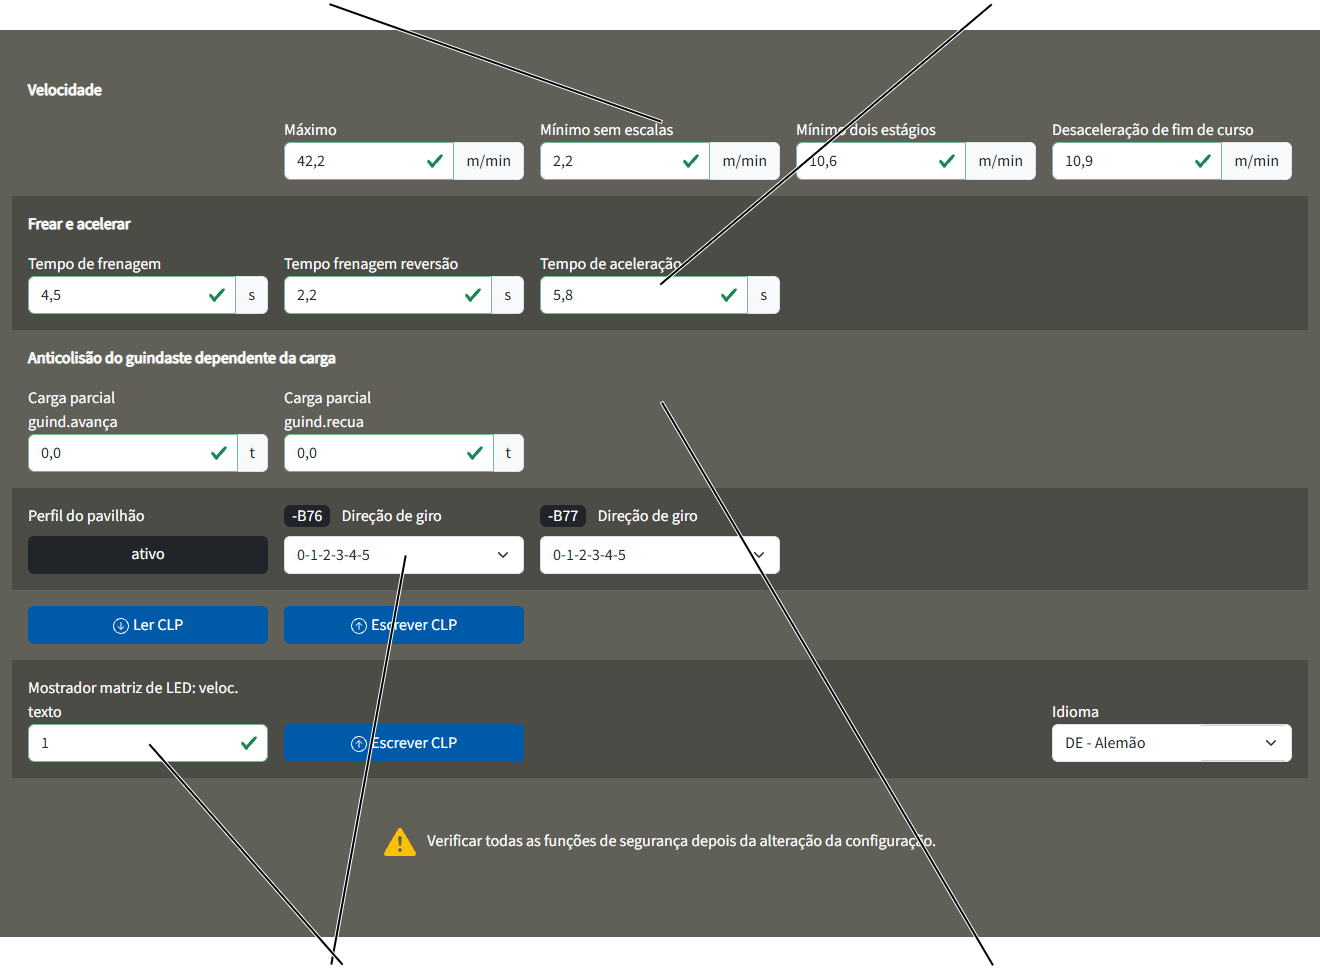
Item "Velocidade":
Este item se refere à velocidade de translação máxima e mínima do guindaste (ou do trole), em combinação com diferentes perfis de movimentação.
Com valor baixo, o guindaste (ou o trole) anda mais lentamente e, com um valor alto, mais rapidamente.
Os perfis de movimentação podem ser selecionados na página "Perfil de movimentação". Ver "Selecionar os perfis de movimentação:".
"Máximo": velocidade de translação máxima do guindaste (ou do trole).
Em perfil de movimentação sem escalas: nesta velocidade de translação, a ponte rolante (ou o trole) acelera ao máximo quando o botão for pressionado no segundo estágio e mantido pressionado.
Em perfil de movimentação de dois estágios: nesta velocidade de translação, o guindaste (ou o trole) acelera quando o botão for pressionado no segundo estágio e mantido pressionado.
- "Mínimo sem escalas": esta é a velocidade de translação mais baixa com a qual o guindaste (ou o trole) pode andar no perfil sem escalas.
Nesta velocidade de translação, o guindaste (ou o trole) acelera quando o botão for pressionado no primeiro estágio e mantido pressionado.
- "Mínimo dois estágios": esta é a velocidade de translação mais baixa com a qual o guindaste (ou o trole) pode andar no perfil de condução de dois estágios.
Nesta velocidade de translação, o guindaste (ou o trole) acelera quando o botão for pressionado no primeiro estágio e mantido pressionado.
- "Desaceleração de fim de curso": velocidade de translação até a qual o guindaste (ou o trole) freia quando o limitador de curso de deslocação para a desaceleração de fim de curso é ativado.
Item "Frear e acelerar":
Este item se refere ao tempo de frenagem e ao tempo de aceleração do guindaste (ou do trole), em combinação com diferentes perfis de movimentação.
Com valor baixo, o motorredutor freia ou acelera mais rapidamente e, com um valor alto, mais lentamente.
Os perfis de movimentação podem ser selecionados na página "Perfil de movimentação". Ver “Selecionar os perfis de movimentação:”.
- "Tempo de frenagem": tempo em que o motorredutor freia da velocidade de translação.
O tempo informado sempre se refere à frenagem total a partir da velocidade de translação máxima até a parada conforme a placa de identificação.
Com este valor, o motorredutor freia quando o botão for solto no segundo ou no primeiro estágio.
- Tempo frenagem reversão: tempo em que o motorredutor freia na inversão da velocidade de translação.
O tempo informado sempre se refere à frenagem total a partir da velocidade de translação máxima até a parada conforme a placa de identificação.
Com este valor, o motorredutor freia quando o botão do segundo ou no primeiro estágio for solto, e o botão para a direção oposta for imediatamente pressionado e segurado.
- "Tempo de aceleração": tempo em que o motorredutor acelera para a velocidade de translação.
O tempo informado sempre se refere à aceleração total a partir da parada até a velocidade de translação máxima conforme a placa de identificação.
Com este valor, o motorredutor acelera se, na parada do motorredutor, o botão for pressionado para o primeiro estágio, ou para o segundo estágio quando o botão é pressionado e mantido pressionado.
Outros itens:
- Somente em perfil de movimentação do guindaste: "Carga parcial guind. avança" e "Carga parcial guind.recua": carga a partir da qual a anticolisão dependente da carga deve ser ligada. Ver "Exibir status dos eixos do guindaste". A carga pode ser regulada separadamente para os dois sentidos de translação.
Em uma anticolisão geral (independente da carga), é indiferente o valor aqui registrado.
- "Perfil do pavilhão": mostra se está disponível um perfil de pavilhão para o guindaste.
- "Mostrador matriz de LED: veloc. texto": velocidade do texto: velocidade na qual o texto corrido percorre o mostrador de matriz de LED. Com valor baixo, o texto corrido acelera mais, e com um valor alto, acelera menos.
A velocidade do texto regulada é salva diretamente no mostrador de matriz de LED, não no CLP. Por isso, a superfície de comando "Escrever CLP" ao lado do campo de digitação deve ser clicada em separado. Além disso, o valor atual salvo no mostrador de matriz de LED não é exibido aqui.
O idioma configurado para o mostrador de matriz de LED pode ser selecionado pelo menu suspenso "Idioma".
- "Direção de giro" para –B76 e –B77 (para movimento do guindaste) ou –B56 e –B57 (para movimento do trole): Direção de giro dos dois interruptores de alavanca em cruz para o fim de curso utilizados para o controle do perfil do pavilhão. As cifras de 0 a 5 indicam as posições dos interruptores de alavanca em cruz para o fim de curso. Eles podem ser lidos no interruptor de alavanca em cruz para o fim de curso, numa pequena seta.
Se o interruptor de alavanca em cruz para o fim de curso estiver montado com os lados corretamente posicionados (montagem conforme a planta, carcaça para baixo, alavanca em cruz para cima), ele comuta as posições do interruptor em sequência decrescente (5‑4‑3‑2‑1‑0) quando o guindaste avança ou o trole anda para a direita.
Se o interruptor de alavanca em cruz para o fim de curso estiver montado de cabeça para baixo (montagem conforme a planta, carcaça para cima, alavanca em cruz para baixo), ele comuta as posições do interruptor em sequência crescente (0‑1‑2‑3‑4‑5) quando o guindaste avança ou o trole anda para a direita.
Configurar os parâmetros ampliados para o perfil de elevação
O perfil de elevação, no tempo de aceleração e de frenagem, bem como na velocidade máxima e mínima, pode ser ajustado aos comportamentos próprios.
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Acessar os parâmetros do perfil de elevação
Vista geral: navegação no KranOS |
|---|
Usuário "SERVICE" 🡪 "Mecanismo de levantamento" 🡪 "Parâmetros perfil de elevação"“ |
- Com o usuário "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- No menu principal, selecionar o mecanismo de levantamento desejado (por exemplo, mecanismo de levantamento 1).
- A janela para o mecanismo de levantamento desejado é exibida.
- No menu "Configurações" (três barras horizontais), clicar no item do menu "Parâmetros perfil de elevação".
Configurar os parâmetros para o perfil de elevação
- A janela "Parâmetros" para o respectivo eixo do guindaste é exibida.
- Os valores atuais são exibidos.
- Configurar os valores desejados:
Item "Velocidade":
Item "Frear e acelerar":Itens "Veloc. elevação de precisão" e Frear e acelerar na elev. de
precisão"
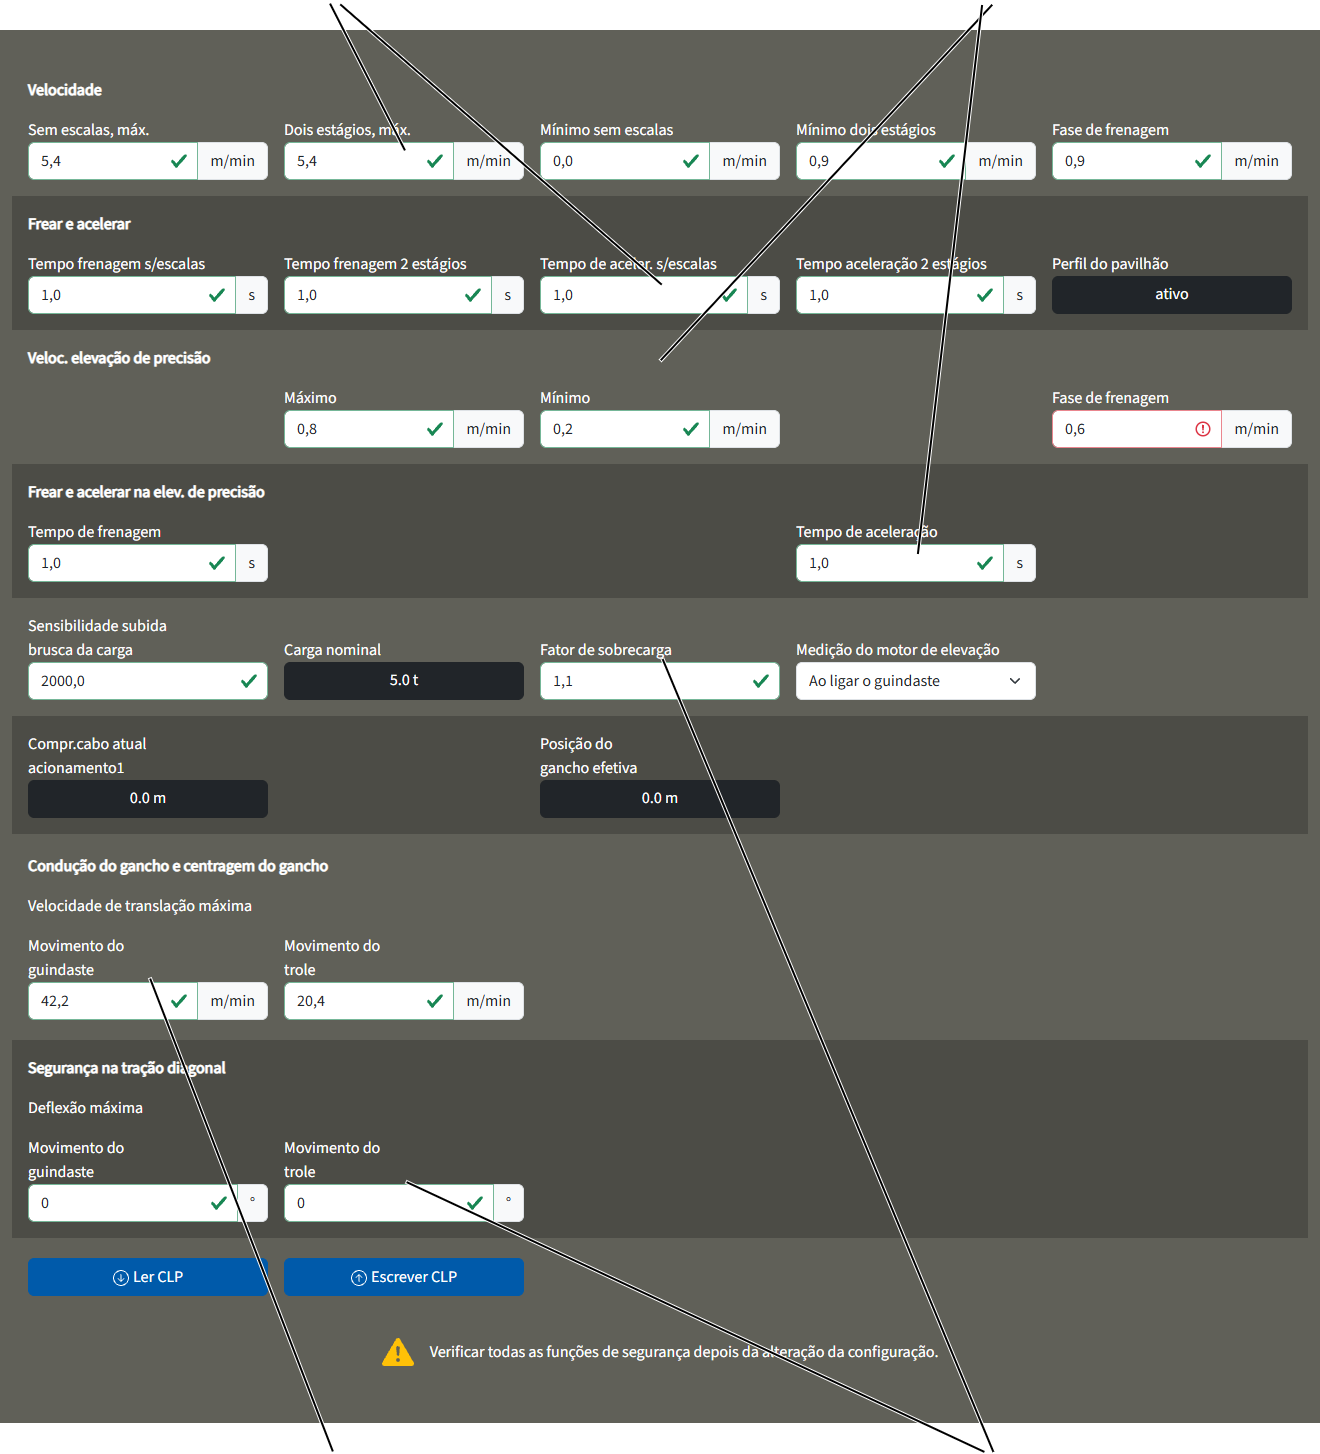
Item "Segurança na tração diagonal"
Item "Velocidade":
Este item se refere à velocidade de elevação máxima e mínima do mecanismo de levantamento, em combinação com diferentes perfis de movimentação.
Com valor baixo, o mecanismo de levantamento ergue/baixa mais lentamente e, com um valor alto, mais rapidamente.
Os perfis de movimentação podem ser selecionados na página "Perfil de movimentação". Ver “Selecionar os perfis de movimentação:”.
- "Sem escalas, máx.": Velocidade de elevação máxima em perfil de movimentação sem escalas.
Nesta velocidade de elevação, o mecanismo de levantamento acelera ao máximo, quando o botão for pressionado no segundo estágio e mantido pressionado.
Na velocidade de elevação dupla (opção): se o mecanismo de elevação puder erguer e baixar com velocidade de elevação dupla, então o valor neste campo de digitação vale para a velocidade de elevação máxima adicional possível (acima de 100% da velocidade de elevação informada na placa de identificação). A velocidade de elevação está informada na placa de identificação do motor de elevação e nos dados técnicos e, por isso, pode ser aumentada em até o dobro do valor. A velocidade de elevação máxima adicional real (acima de 100 %) depende da carga suspensa e é reduzida automaticamente, dependendo da carga suspensa.
- "Dois estágios, máx.": velocidade de elevação máxima em perfil de movimentação de dois estágios.
Nesta velocidade de elevação, o mecanismo de levantamento acelera ao máximo, quando o botão for pressionado no segundo estágio e mantido pressionado.
Na velocidade de elevação dupla (opção): se o mecanismo de elevação puder erguer e baixar com velocidade de elevação dupla, então o valor neste campo de digitação vale para a velocidade de elevação máxima adicional possível (acima de 100% da velocidade de elevação informada na placa de identificação). A velocidade de elevação está informada na placa de identificação do motor de elevação e nos dados técnicos e, por isso, pode ser aumentada em até o dobro do valor. A velocidade de elevação máxima adicional real (acima de 100 %) depende da carga suspensa e é reduzida automaticamente, dependendo da carga suspensa.
- "Sem escalas, mín.": Menor velocidade de elevação em perfil de movimentação sem escalas.
Nesta velocidade de elevação, o mecanismo de levantamento acelera, quando o botão for pressionado no primeiro estágio e mantido pressionado.
"Mínimo dois estágios": menor velocidade de elevação em perfil de movimentação de dois estágios.
Nesta velocidade de elevação, o mecanismo de levantamento acelera, quando o botão for pressionado no primeiro estágio e mantido pressionado.
- "Fase de frenagem": velocidade de elevação na qual o mecanismo de levantamento freia na fase de frenagem, diretamente antes que o limitador de curso de elevação seja ativado.
Item "Frear e acelerar":
Este item se refere ao tempo de frenagem e ao tempo de aceleração do mecanismo de levantamento, em combinação com diferentes perfis de movimentação.
Com valor baixo, o acionamento do mecanismo de levantamento freia ou acelera mais rapidamente e, com um valor alto, mais lentamente.
Os perfis de movimentação podem ser selecionados na página "Perfil de movimentação". Ver “Selecionar os perfis de movimentação:”.
- "Tempo frenagem s/escalas": tempo em que o acionamento do mecanismo de levantamento freia com o perfil de movimentação sem escalas acionado.
O tempo informado sempre se refere à frenagem total a partir da velocidade de elevação máxima até a parada conforme a placa de identificação.
Com este valor, o mecanismo de levantamento freia quando o botão for solto do segundo ou do primeiro estágio, até que o botão seja comutado novamente para o primeiro estágio.
Em velocidade de elevação dupla (opção): o valor informado se refere à velocidade de elevação informada na placa de identificação. Por isso, na velocidade de elevação dupla, também o tempo de frenagem se duplica dependendo da carga durante a operação real do guindaste.
- "Tempo frenagem 2 estágios": tempo em que o acionamento do mecanismo de levantamento freia com o perfil de movimentação de dois estágios acionado.
O tempo informado sempre se refere à frenagem total a partir da velocidade de elevação máxima até a parada conforme a placa de identificação.
Com este valor, o mecanismo de levantamento freia quando o botão for solto do segundo ou do primeiro estágio.
Em velocidade de elevação dupla (opção): o valor informado se refere à velocidade de elevação informada na placa de identificação. Por isso, na velocidade de elevação dupla, também o tempo de frenagem se duplica dependendo da carga durante a operação real do guindaste.
Se o valor foi bem baixo, é possível um comportamento de frenagem bem espontâneo, que, também no caso de mecanismos de levantamento com conversores de frequência, lembra o comportamento de frenagem de um mecanismo de levantamento com comando por contatoras.
- "Tempo de aceler. s/escalas": tempo em que o acionamento do mecanismo de levantamento acelera com o perfil de movimentação sem escalas acionado.
O tempo informado sempre se refere à aceleração total a partir da parada até a velocidade de elevação máxima conforme a placa de identificação.
Com este valor, o mecanismo de levantamento acelera quando, na parada do mecanismo de levantamento, o botão é pressionado para o primeiro estágio, ou quando o botão é pressionado para o segundo estágio e então mantido.
Em velocidade de elevação dupla (opção): o valor informado se refere à velocidade de elevação informada na placa de identificação. Por isso, na velocidade de elevação dupla, também o tempo de aceleração se duplica durante a operação real do guindaste.
- "Tempo aceleração 2 estágios": tempo em que o acionamento do mecanismo de levantamento acelera com o perfil de movimentação de dois estágios acionado.
O tempo informado sempre se refere à aceleração total a partir da parada até a velocidade de elevação máxima conforme a placa de identificação.
Com este valor, o mecanismo de levantamento acelera quando, na parada do mecanismo de levantamento, o botão é pressionado para o primeiro estágio, ou quando o botão é pressionado para o segundo estágio e então mantido.
Em velocidade de elevação dupla (opção): o valor informado se refere à velocidade de elevação informada na placa de identificação. Por isso, na velocidade de elevação dupla, também o tempo de frenagem se duplica dependendo da carga durante a operação real do guindaste.
Se o valor foi bem baixo, é possível um comportamento de aceleração bastante espontâneo, que, no caso de mecanismos de levantamento com conversores de frequência, também lembra o comportamento de aceleração de um mecanismo de levantamento com comando por contatoras.
Itens "Veloc. elevação de precisão" e Frear e acelerar na elev. de precisão":
Estes itens se referem à velocidade de elevação mínima e máxima do mecanismo de levantamento bem como ao tempo de frenagem e ao tempo de aceleração em combinação com a função de elevação de precisão.
Com a opção Elevação de precisão, o mecanismo de levantamento pode ser comutado para uma microvelocidade de elevação especialmente baixa. Desta maneira, é possível um posicionamento extremamente exato da carga.
Em acionamentos do mecanismo de levantamento de polaridade comutável, estando a elevação de precisão ativada, o conversor de frequência é comutado pelo bobinamento da velocidade de elevação principal para o bobinamento da microvelocidade de elevação.
Em acionamentos do mecanismo de levantamento sem opção de comutação de polaridade, com apenas um bobinamento (por exemplo, GM7000.2), a rotação do motor de elevação é monitorada por um encoder absoluto separado, através do conversor de frequência e, com isso, também em velocidades de elevação muito baixas, é possibilitado o torque total, por isso, a carga também pode ser levada até a parada mesmo sem freio.
As configurações deste item se referem à tecnologia realmente utilizada no guindaste, portanto, tanto à elevação de precisão em acionamentos do mecanismo de levantamento de polaridade comutável, quanto a acionamentos do mecanismo de levantamento sem opção de comutação de polaridade.
A elevação de precisão pode ser ligada ou desligada no aparelho transmissor ou na botoeira pendente.
Os valores registrados nesses itens (tempo de frenagem, velocidade máxima, velocidade mínima, tempo de aceleração, velocidade na fase de frenagem) são válidos quando a elevação de precisão for ligada no aparelho transmissor ou na botoeira pendente.
A importância desses valores é idêntica à dos itens "Velocidade" e "Frear e acelerar".
Outros itens:
- "Sensibilidade de subida brusca da carga": sensibilidade com a qual a subida brusca de uma carga é determinada. O número exibido é um valor limiar dependente do tempo e da carga medida. Quanto mais baixo o número, com tanto mais sensibilidade o ABUControl reage à subida brusca da carga. A medição de uma subida brusca da carga é realizada basicamente 50 ms após pressionado o botão Erguer. Se for registrado um rápido aumento da carga, o mecanismo de levantamento freia para microvelocidade de elevação, mantém a microvelocidade de elevação por 2 segundos e então acelera novamente se o botão no estágio 2 for mantido pressionado.
- "Capacidade de carga": capacidade de carga máxima do mecanismo de levantamento.
- "Fator de sobrecarga": fator (múltiplo) da capacidade de carga máxima, com que a segurança contra sobrecarga é ativada.
- "Medição do motor de elevação": aqui é regulado se o motor de elevação deve ser medido eletricamente ao ligar o guindaste, ou não. Na medição, determinados valores elétricos do motor de elevação são verificados com uma corrente de energia de teste e comparados com os resultados de medição desde o primeiro início do guindaste colocado em operação; o conversor de frequência é alterado de modo correspondente. Desse modo, o conversor de frequência pode considerar o estado térmico do motor de elevação durante a operação. Normalmente, a medição está ativa ao ligar o guindaste. Em conversores de frequência mais antigos (ATV32) pode ser necessário desativar a medição e parametrizar novamente o conversor de frequência.
- "Comprimento do cabo de aço atual acionamento 1": comprimento total do cabo desenrolado atualmente do tambor do cabo até o ponto fixo.
Em talha geminada: adicionalmente também é exibido "Compr.cabo atual acionamento2". O valor indicado será então cada vez o comprimento do cabo desenrolado atualmente do tambor do cabo até a polia de compensação (polia de desvio central, em cima, na talha de cabo de aço ou no moitão inferior).
- "Posição do gancho efetiva": posição do gancho (distância do centro do tambor do cabo até o centro da polia de desvio do moitão) com base no comprimento do cabo de aço. Aqui serão considerados a relação tramos da corrente/motores e, em talhas geminadas, também os dois tambores do cabo.
Somente em mecanismo de levantamento com comando por contatoras
Os itens "Velocidade", "Frear e acelerar", "Veloc. elevação de precisão", "Frear e acelerar na elev. de precisão" bem como o campo de seleção "Medição do motor de elevação" são mostrados no KranOS, entretanto, os valores não são avaliados.
Num mecanismo de levantamento com comando por contatoras, o bobinamento lento e rápido do motor de elevação são comutados por meio de contatoras. A velocidade, o tempo de frenagem e o tempo de aceleração são determinados pelas propriedades físicas do motor de elevação e não regulados por um conversor de frequência.
Item "Condução do gancho e centragem do gancho":
- "Velocidade de translação máxima": aqui é configurado o valor atual da velocidade máxima do movimento do guindaste e do movimento do trole com a condução do gancho ativa e na centragem do gancho.
Item "Segurança na tração diagonal"
- "Deflexão máxima": aqui é configurado o valor da deflexão máxima (em graus) pemitida para o cabo no movimento do guindaste e no movimento do trole. Se este valor for excedido, o guindaste completo irá parar ou somente o movimento de elevação.
A segurança na tração diagonal só estará disponível se o guindaste estiver equipado com um medidor de inclinação e depois que a calibração tiver sido finalizada (ver "Calibrar o medidor de inclinação").
Ativar e desativar o amortecimento do movimento pendular
Para que o amortecimento do movimento pendular funcione corretamente, o comprimento dos meios de amarração da carga deve ser regulado corretamente.
Tanto a ligação e o desligamento, como também a regulagem do amortecimento do movimento pendular podem ser realizados ráida e confortavelmente pelo aparelho transmissor do ABURemote. Ver Manual dos produtos "ABURemote".
Como alternativa, o amortecimento do movimento pendular também pode ser ligado e desligado e também regulado no KranOS. Se o amortecimento do movimento pendular tiver sido ligado no KranOS, então ele também deve ser desligado lá novamente. A configuração no KranOS é independente do transmissor do ABURemote e não é exibida lá.
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Acessar o amortecimento do movimento pendular
Vista geral: navegação no KranOS |
|---|
Usuário "SERVICE" 🡪 "Mecanismo de levantamento" 🡪 "Parâmetros perfil de elevação" 🡪 "Parâmetros amortecimento do movimento pendular" |
- Com o usuário "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- No menu principal, selecionar o mecanismo de levantamento desejado (por exemplo, mecanismo de levantamento 1).
- A janela para o mecanismo de levantamento desejado é exibida.
- No menu "Configurações" (três barras horizontais), clicar no item do menu "Parâmetros perfil de elevação".
- A janela "Parâmetros perfil de elevação" é exibida.
- No menu "Configurações" (três barras horizontais), clicar no item do menu "Parâmetros amortecimento do movimento pendular".
Configurar e ativar o amortecimento do movimento pendular
Campo de digitação "Meios de amarração da carga"
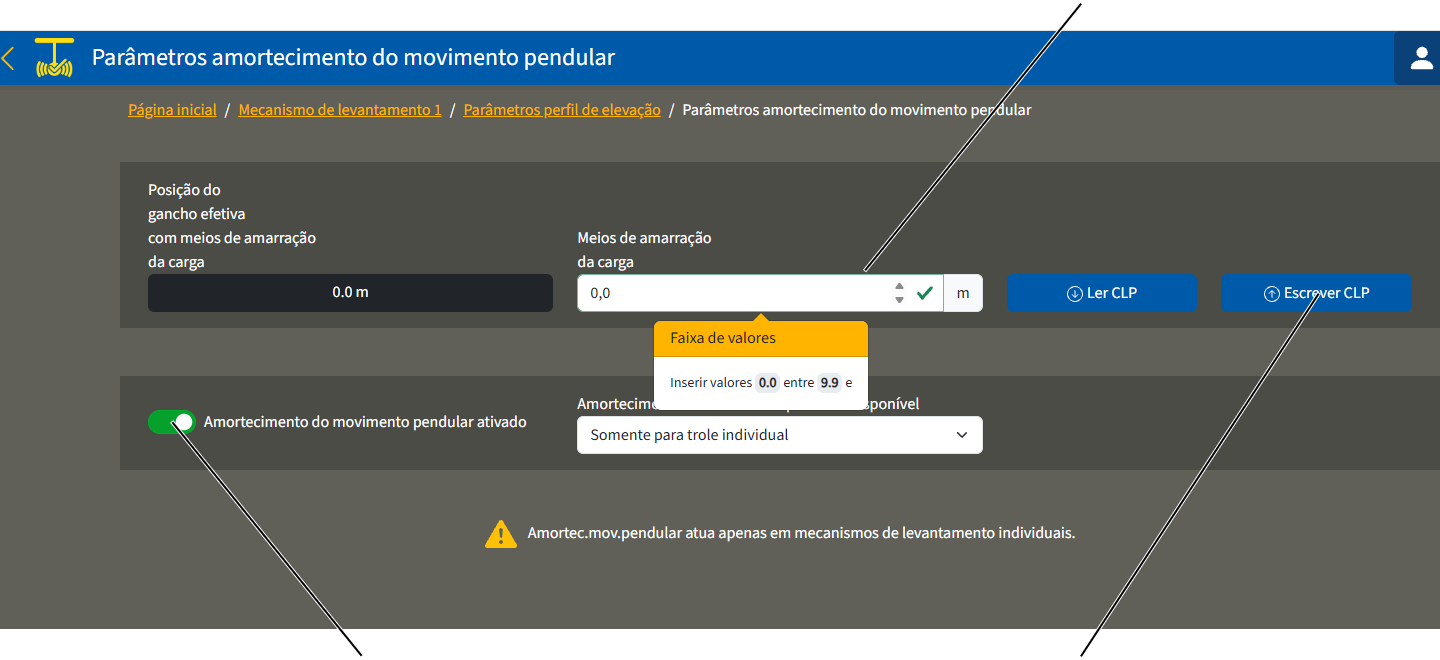
- A janela "Parâmetros amortecimento do movimento pendular" é exibida.
Inserir o comprimento dos meios de amarração da carga:
- No campo de digitação "Meios de amarração da carga", digitar a distância entre o gancho de suspensão e o centro de gravidade da carga. Com isso é considerado o comprimento do meio de amarração da carga.
Ver também o Manual dos produtos "Radiocomando ABUS ABURemote".
- Clicar na superfície de comando "Escrever CLP".
Ligar o amortecimento do movimento pendular:
- Clicar no botão de comando "Amortecimento do movimento pendular".
- O botão de comando é exibido com fundo verde.
- Agora o amortecimento do movimento pendular está ativado.
Desligar o amortecimento do movimento pendular:
- Clicar no botão de comando "Amortecimento do movimento pendular".
- O botão de comando não será mais exibido com fundo verde.
- Agora o amortecimento do movimento pendular está desativado.
Liberar o amortecimento do movimento pendular para vários troles
O amortecimento do movimento pendular funciona inicialmente apenas em um mecanismo de levantamento individual ou em uma ponte rolante com vários troles na operação individual, se o trole que estiver fora de uso estiver na posição de estacionamento (o dispositivo limitador de curso superior foi alcançado pelo gancho de suspensão).
Na operação conjunta de vários troles ou na operação em tandem, o amortecimento do movimento pendular precisa ser liberado separadamente.
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Acessar o amortecimento do movimento pendular
Vista geral: navegação no KranOS |
|---|
Usuário "SERVICE" 🡪 "Mecanismo de levantamento" 🡪 "Parâmetros perfil de elevação" 🡪 "Parâmetros amortecimento do movimento pendular" |
- Com o usuário "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- No menu principal, selecionar o mecanismo de levantamento desejado (por exemplo, mecanismo de levantamento 1).
- A janela para o mecanismo de levantamento desejado é exibida.
- No menu "Configurações" (três barras horizontais), clicar no item do menu "Parâmetros perfil de elevação".
- A janela "Parâmetros perfil de elevação" é exibida.
- No menu "Configurações" (três barras horizontais), clicar no item do menu "Parâmetros amortecimento do movimento pendular".
Liberar o amortecimento do movimento pendular para um único trole ou para vários troles
Menu suspenso "Amortecimento do movimento pendular disponível"
- A janela "Parâmetros amortecimento do movimento pendular" é exibida.
- Liberar o amortecimento do movimento pendular:
- Somente para trole individual: o amortecimento do movimento pendular só pode ser ativado em um mecanismo de levantamento individual ou em uma ponte rolante com vários troles na operação individual, se o trole que estiver fora de uso estiver na posição de estacionamento (dispositivo limitador de curso superior foi atingido pelo gancho de suspensão).
- "Trole individual e vários troles (operação conjunta)": o amortecimento do movimento pendular pode ser ativado num mecanismo de levantamento individual com vários troles, numa ponte rolante com vários troles na operação individual ou na operação conjunta e em duas pontes rolantes na operação em tandem.
Indicações para o amortecimento do movimento pendular para vários troles:
Na operação conjunta de vários troles ou na operação em tandem, o cálculo do amortecimento do movimento pendular só será realizado corretamente, se estas condições forem seguidas pelo operador do guindaste:
- A ponte rolante e o trole devem ter a mesma forma construtiva e o mesmo tamanho construtivo.
- A carga deve estar amarrada corretamente.
Posição do gancho
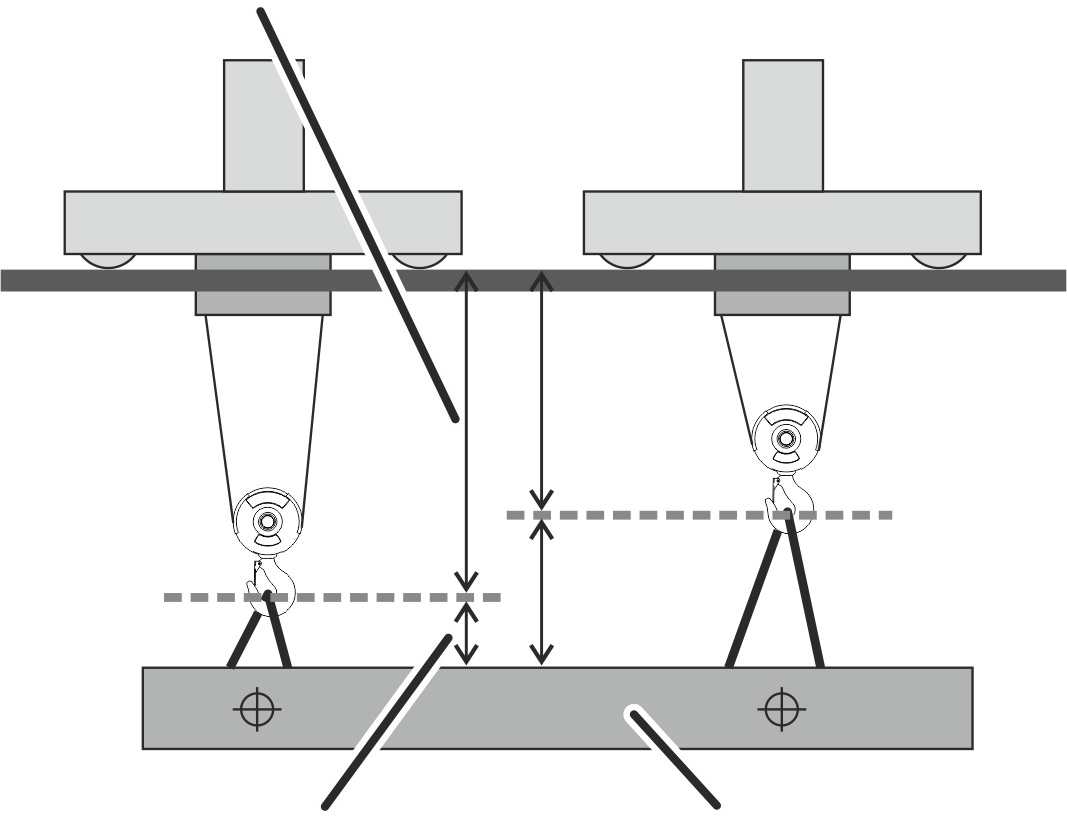
Posição do gancho
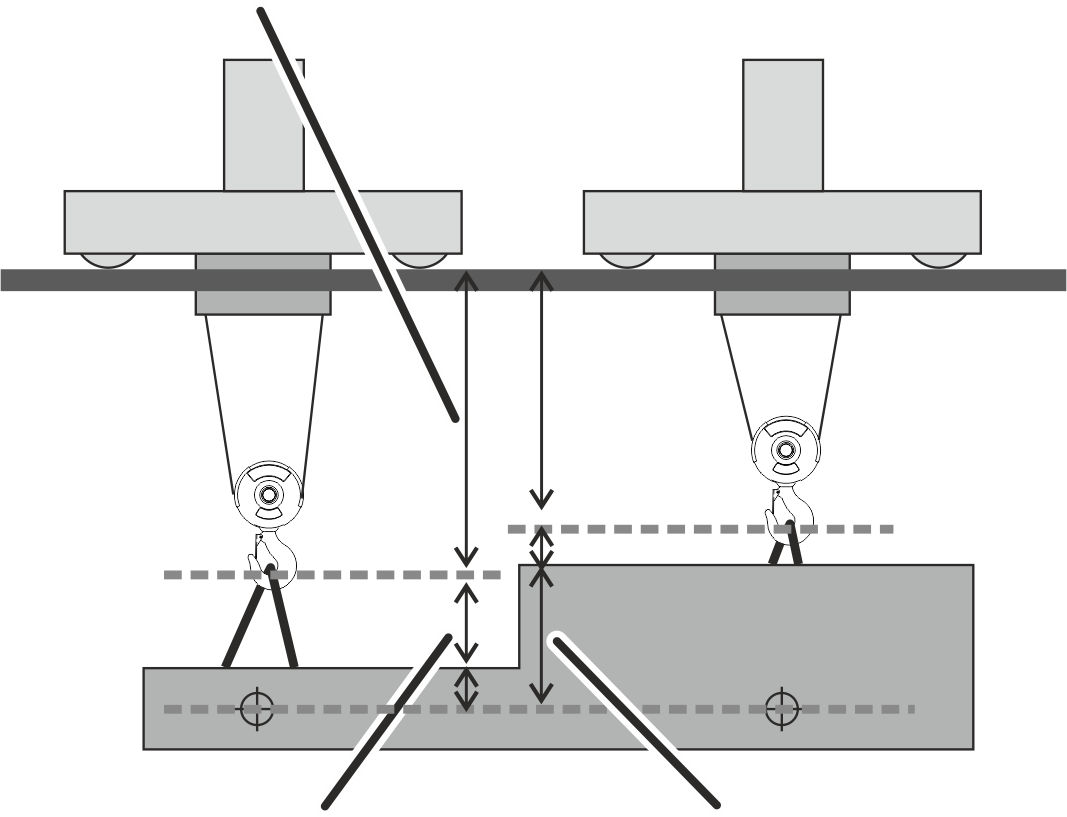
- O comprimento dos meios de amarração da carga precisa ser digitado:
Na operação conjunta de vários troles, o comprimento do meio de amarração da carga do trole 1 precisa ser digitado.
Na operação em tandem, o comprimento do meio de amarração da carga da primeira ponte rolante precisa ser digitado. A primeira ponte rolante tem o endereço IP 192.168.1.1
Configurar os assistentes do gancho (condução do gancho e centragem do gancho)
Com a condução do gancho, o gancho de suspensão pode ser operado manualmente. Tanto a ponte rolante quanto o trole movem-se na direção, para a qual o gancho de suspensão for direcionado ou puxado.
Com a função centragem do gancho com carga amarrada, o gancho de suspensão alinha-se automaticamente em sentido vertical acima da carga. Desse modo é evitada uma tração diagonal da carga.
Um medidor de inclinação instalado na travessa do ponto fixo ou na armação do trole mede a deflexão do cabo.
Nota:
Na centragem do gancho, trata-se de uma função de assistência. A responsabilidade pelo transporte seguro da carga continua sendo do operador do guindaste. O operador do guindaste deve cuidar para não erguer a carga em tração diagonal.
Vista geral: navegação no KranOS |
|---|
Usuário "SERVICE" 🡪 "Perfil de movimentação" |
- Com o usuário "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- No menu "Configurações" (três barras horizontais), clicar no item do menu "Perfil de movimentação".
- A janela "Perfil de movimentação" é exibida.
Ativar/desativar a condução do gancho/centragem do gancho
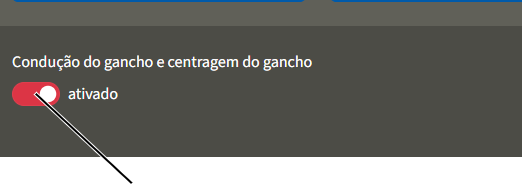
- Com o botão de comando "Ativar/desativar condução do gancho e centragem do gancho" ativar ou desativar a função.
- O botão de comando será mostrado com fundo vermelho.
Botão de comando "Ativar/desativar condução do gancho e centragem do gancho"Sensibilidade da condução do gancho e da centragem do gancho
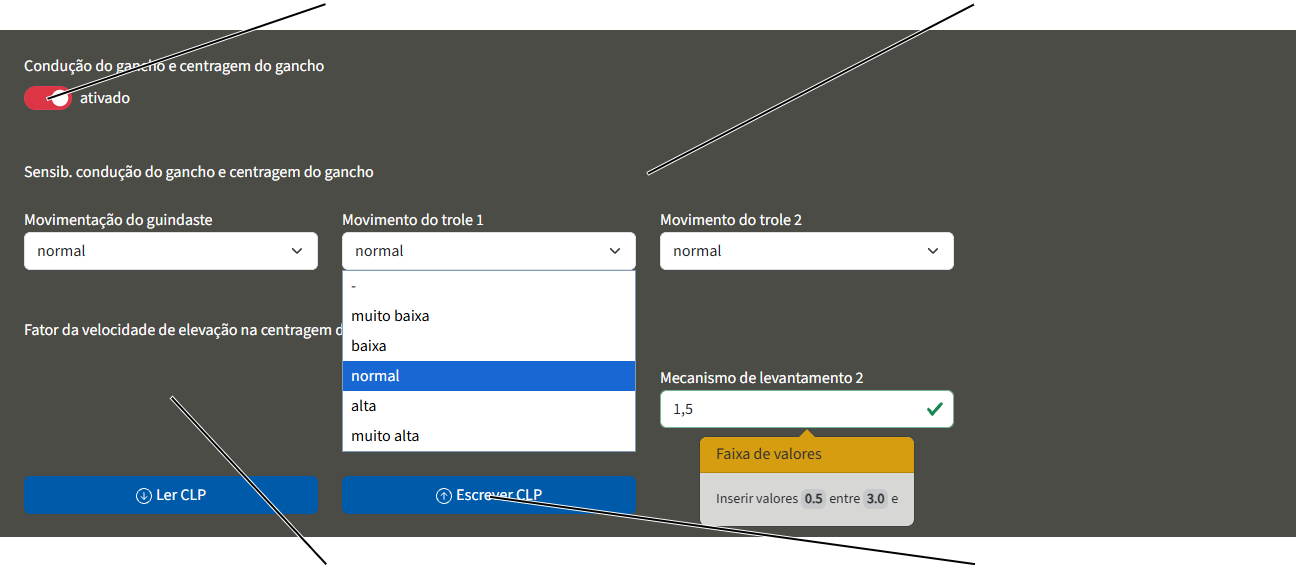
Configurar a sensibilidade
- Configurar a sensibilidade dos assistentes do gancho para a movimentação do guindaste e o movimento do trole através do respectivo meu suspenso.
- Clicar na superfície de comando "Escrever CLP" e assegurar-se de que os parâmetros foram aceitos no KranOS.
Configurar o fator da velocidade de elevação máxima
Através do fator da velocidade de elevação, pode ser configurada a velocidade, na qual o mecanismo de levantamento ergue a carga com a centragem do gancho ativada. O valor registrado deve situar-se entre 0,5 e 3,0.
- Clicar no campo de digitação "Fator da velocidade de elevação na centragem do gancho" do mecanismo de levantamento correspondente.
- Digitar o valor desejado.
O valor 1 corresponde à velocidade de elevação na fase de frenagem. Em valores abaixo de 1, a velocidade de elevação torna-se mais lenta do que a fase de frenagem regulada. Em valores acima de 1, a velocidade de elevação torna-se mais alta do que na fase de frenagem. Ver também "Configurar os parâmetros ampliados para o perfil de elevação".
- Clicar na superfície de comando "Escrever CLP".
- O valor está salvo.
Nota:
Se o valor configurado for muito alto, existe a possibilidade de que a carga seja erguida antes que o trole tenha sido centrado acima da carga. Isso causaria a oscilação da carga.
Adequar os pontos do controle de posição
No KranOS, pontos individuais do controle de posição podem ser ajustados posteriormente, desde que tenham sido previamente treinados no modo Teach-in com o ABURemote. Ver o manual do produto ABURemote ‘Controle de posição no ABUControl: Treinar pontos individuais". O ajuste posterior é possível para o controle de posição linear (LIN) e para o controle de posição manual. Para o controle de posição ponto a ponto (PTP), isso não é possível, pois os pontos dentro da rota não podem ser reajustados.
Ao todo podem ser criados 127 posições para o controle de posição linear LIN e para o controle de posição manual.
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Calcular o comprimento da via de rolamento da ponte rolante:
Para poder criar posições para o controle de posição, o comprimento da via de rolamento deve ser conhecido. Se ele não for conhecido, o comprimento da via de rolamento da ponte rolante pode ser calculado no KranOS.
O comprimento da via de rolamento da ponte rolante também precisa ser calculado quando a via de rolamento tiver um comprimento superior a 262 m.
Vista geral: navegação no KranOS |
|---|
Usuário "SERVICE" 🡪 "Controle de posição" |
- Com o usuário "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- Na janela inicial: no menu "Configurações" (três barras horizontais), clicar no item do menu "Controle de posição".
- A janela "Controle de posição" será exibida.
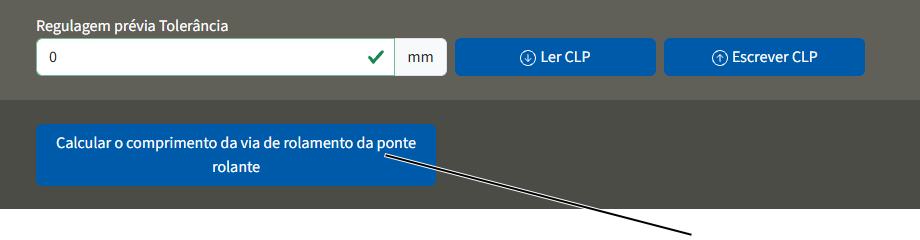
- Conduzir o guindaste de preferência até o meio do pavilhão.
- Clicar na superfície de comando "Calcular o comprimento da via de rolamento da ponte rolante".
- O comprimento da via de rolamento da ponte rolante será calculado e salvo.
Em sensores de distância: os valores medidos dos sensores de distância de ambas as direções ao longo da via de rolamento da ponte rolante serão somados.
No sistema de medição do valor absoluto: o valor absoluto do guindaste ao longo do sistema de medição será salvo.
Em vários sistemas de medição do valor absoluto sobrepostos: o valor absoluto do guindaste será salvo e a área sobreposta dos dois sistemas de medição do valor absoluto será deduzida.
Configurar a tolerância
A tolerância do controle de posição referida a cada uma das posições pode ser configurada no KranOS. Desse modo, é definido o quanto o gancho de suspensão pode desviar-se das posições treinadas ao acessá-las. Quando é criada uma nova posição, o KranOS assume automaticamente o valor anteriormente válido para todos.
Vista geral: navegação no KranOS |
|---|
Usuário "SERVICE" 🡪 "Controle de posição" |
Campo "Regulagem prévia Tolerância"Superfície de comando
"Escrever CLP"
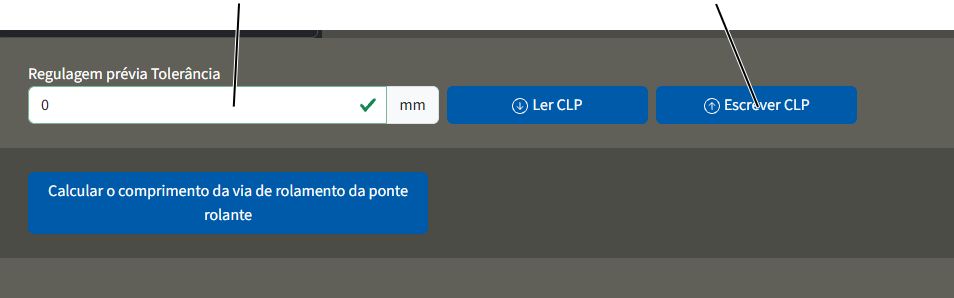
- Com o usuário "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- Na janela inicial: no menu "Configurações" (três barras horizontais), clicar no item do menu "Controle de posição".
- No campo "Regulagem prévia Tolerância", inserir o valor desejado.
A tolerância registrada deve situar-se no mínimo em 10 mm. Em valores mais baixos, o guindaste iria acessar a posição de modo demasiado preciso e passaria diretamente por cima do ponto configurado, o que provaria solavancos e sacudidas do guindaste na posição.
Criar / processar a posição
Campo de digitação "Posições salvas do controle da posição"Superfície de comando "Programar posição"
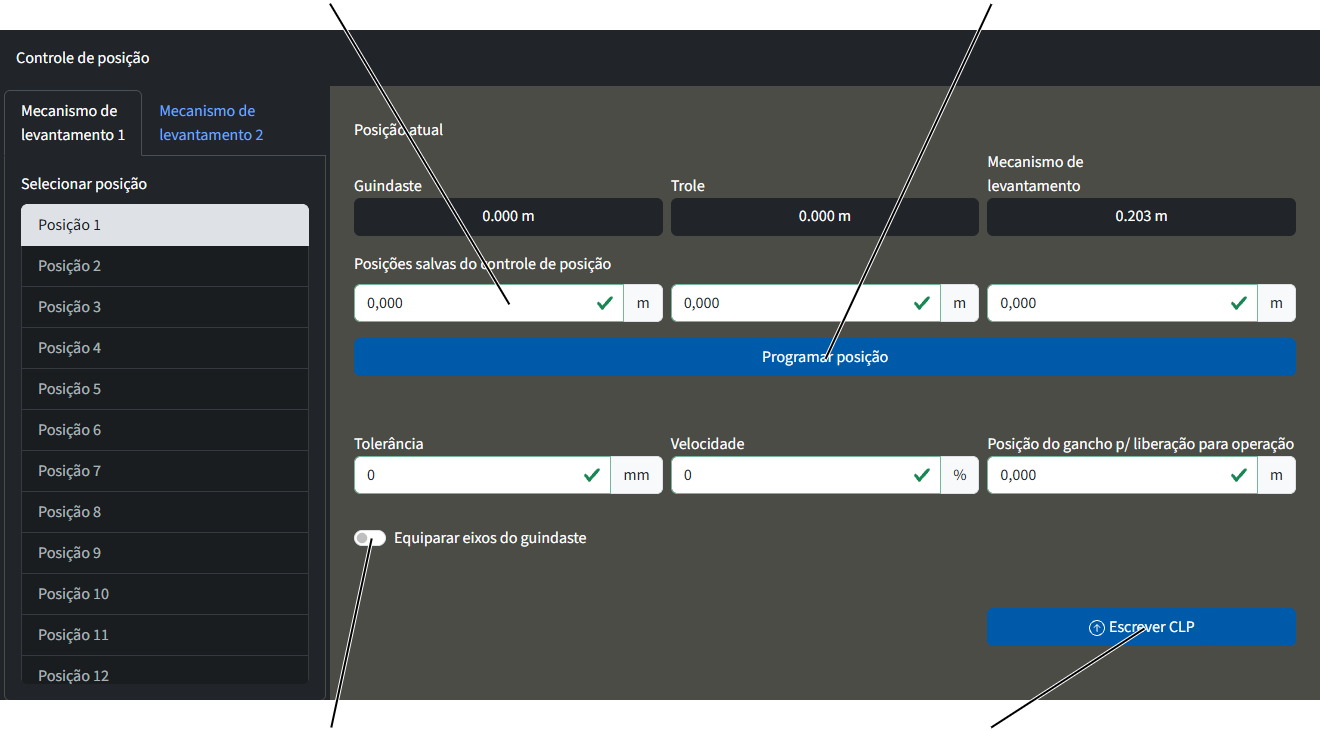
- Selecionar o mecanismo de levantamento e a posição
- Os campos de digitação do mecanismo de levantamento selecionado têm fundo branco. É somente nesses campos que podem ser ajustados valores.
- Criar ou ajustar valores da posição.
ou
Clicar na superfície de comando "Programar posição".
- Os valores atuais da posição do guindaste, do trole e do mecanismo de levantamento serão aceitos na indicação.
Valores modificados serão identificados por meio de uma moldura laranja.
- Clicar na superfície de comando "Escrever CLP".
- Os valores estão salvos.
Nota:
Ao inserir o valor para "Velocidade", todas as velocidades serão alteradas – tanto as velocidades de deslocamento e de frenagem para o movimento do guindaste e do trole, quanto a velocidade de elevação e a descida do mecanismo de levantamento durante o posicionamento!
Criar os pontos para o controle do perfil do pavilhão
No controle de perfil do pavilhão através da posição do guindaste, pontos individuais dos obstáculos podem ser criados ou ajustados no KranOS. Para o controle de perfil do pavilhão com interruptores de alavanca em cruz para o fim de curso isso não é possível. Nesse caso, os obstáculos só podem ser ajustados pela ABUS. Ver "Assistência Técnica ABUS".
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Vista geral: navegação no KranOS |
|---|
Usuário ‚SERVICE’ 🡪 "Perfil de movimentação" 🡪 "Controle do perfil do pavilhão (por meio da posição do guindaste)" |
- Com o usuário "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- Na janela inicial: no menu "Configurações" (três barras horizontais), clicar no item do menu "Perfil de movimentação".
- No perfil de movimentação, no menu" "Configurações" (três barras horizontais), clicar no item do menu "Controle do perfil do pavilhão (por meio da posição do guindaste)".
Criar novo obstáculo
Um obstáculo é representado por um cubo com dois pontos de canto. Um ponto de canto está embaixo/na frente/à esquerda e o outro, em cima/na frente/à direita.
Se um obstáculo for mais complexo, ele pode ser composto por vários cubos, cada um definido a partir dos dois pontos de canto citados. Os cubos devem sobrepor-se para compensar a tolerância dos sistemas de medição.
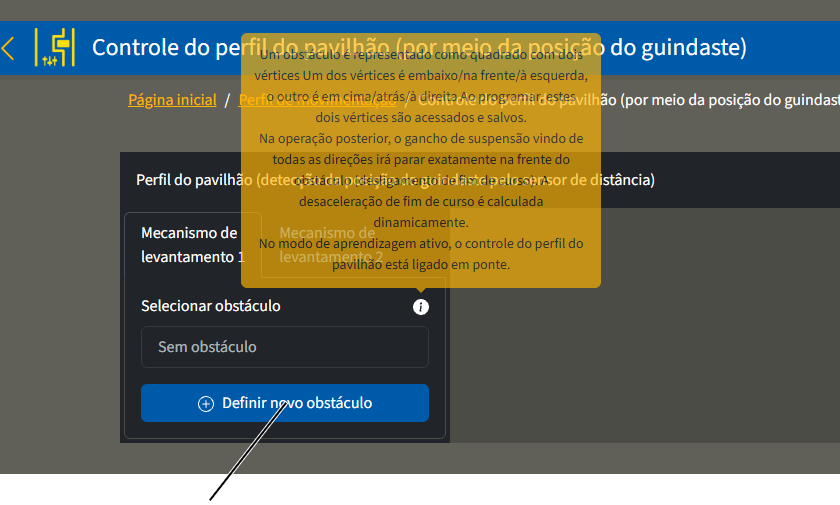
- Clicar sobre a superfície de comando "Definir novo obstáculo".
- À direita aparece a vista sobre a posição atual bem como os campos de digitação para o obstáculo.
Salvar canto embaixo/na frente/à esquerda:
Posição atualSuperfície de comando "Aceitar a posição atual"
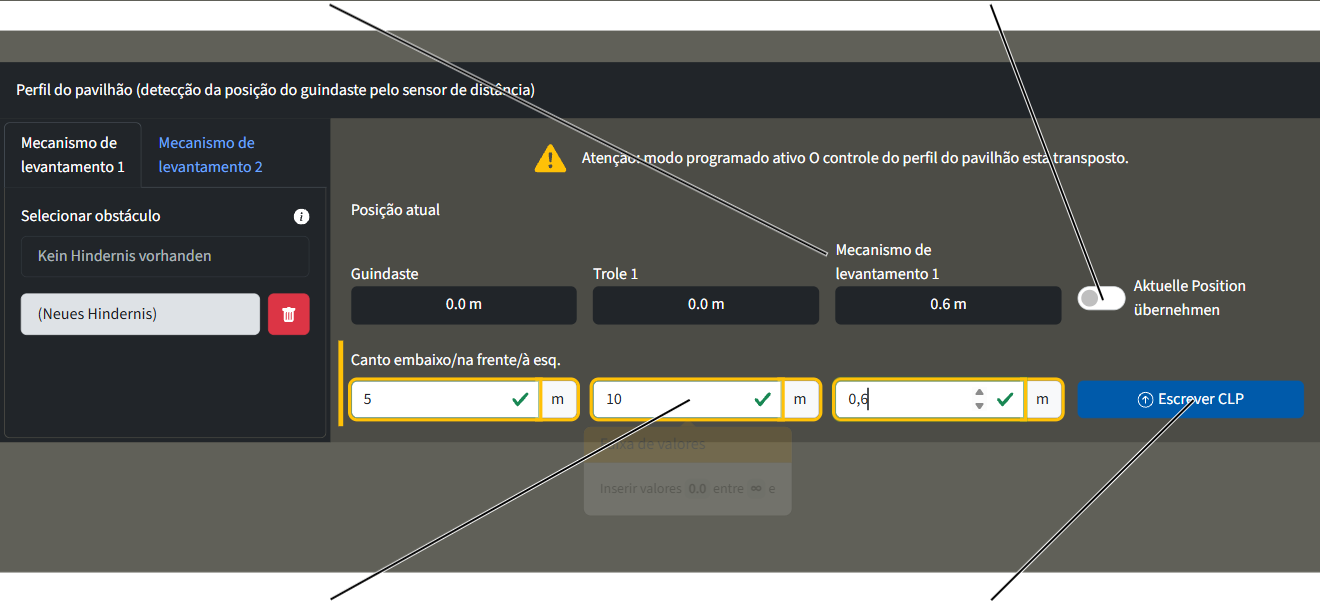
- Clicar sobre a superfície de comando "Aceitar a posição atual".
Ou
Registrar os valores para o canto embaixo/na frente/à esq. nos campos de digitação.
Clicar na superfície de comando "Escrever CLP".
- O canto embaixo/na frente/à esquerda está salvo e são mostrados os campos de digitação para o canto em cima/atrás/à direita.
Salvar o canto em cima/atrás/à direita:
Cancelar a definição de obstáculo
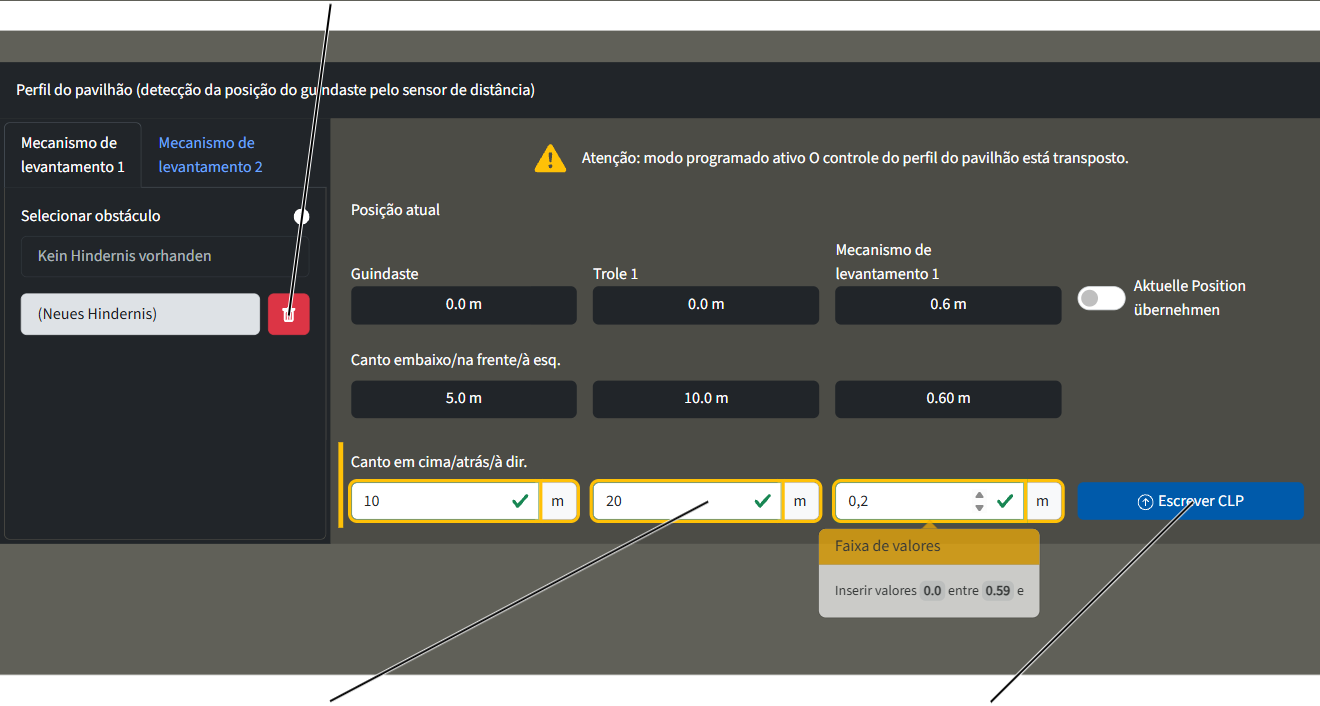
- Clicar sobre o botão de comando "Aceitar a posição atual".
Ou
Registrar os valores para o canto em cima/atrás/à direita nos campos de digitação.
Clicar na superfície de comando "Escrever CLP".
- O obstáculo está salvo e é exibido na coluna à esquerda.
Nota:
O obstáculo estará salvo e criado somente após nova reinicialização.
Copiar, ajustar ou excluir obstáculo
Para copiar, ajustar ou excluir um obstáculo, deve, antes disso, já estar definido um obstáculo. Ver "Criar os pontos para o controle do perfil do pavilhão".
- Selecionar mecanismo de levantamento
- Selecionar um obstáculo.
- Os valores do obstáculo serão exibidos.
Superfície de comando "Copiar obstáculo"Superfície de comando "Excluir obstáculo"
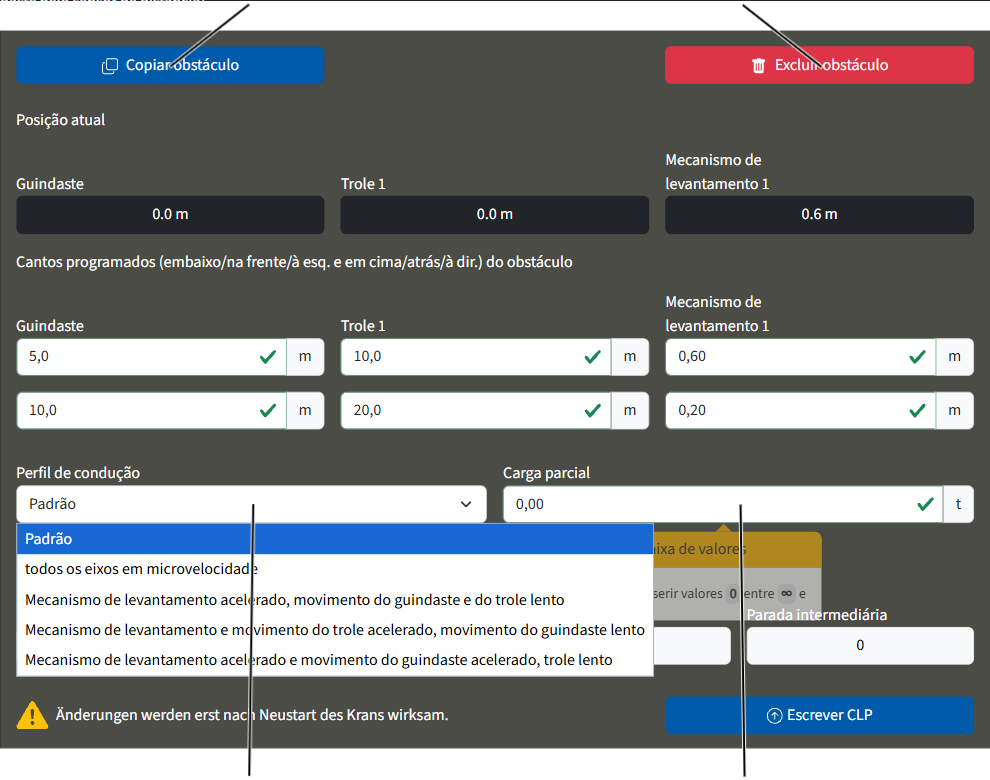
Copiar obstáculo:
- Clicar na superfície de comando "Copiar obstáculo"
- Se necessário, reajustar o obstáculo.
Excluir obstáculo:
- Clicar na superfície de comando "Excluir obstáculo".
- O obstáculo está excluído.
- O obstáculo será excluído imediatamente ao clicar na superfície de comando!
Ajustar o obstáculo:
- Ajustar os valores do canto treinado.
- Se necessário, selecionar o perfil de condução no menu suspenso.
- Se for o caso, inserir a carga parcial.
Selecionar "Transpor obstáculo"
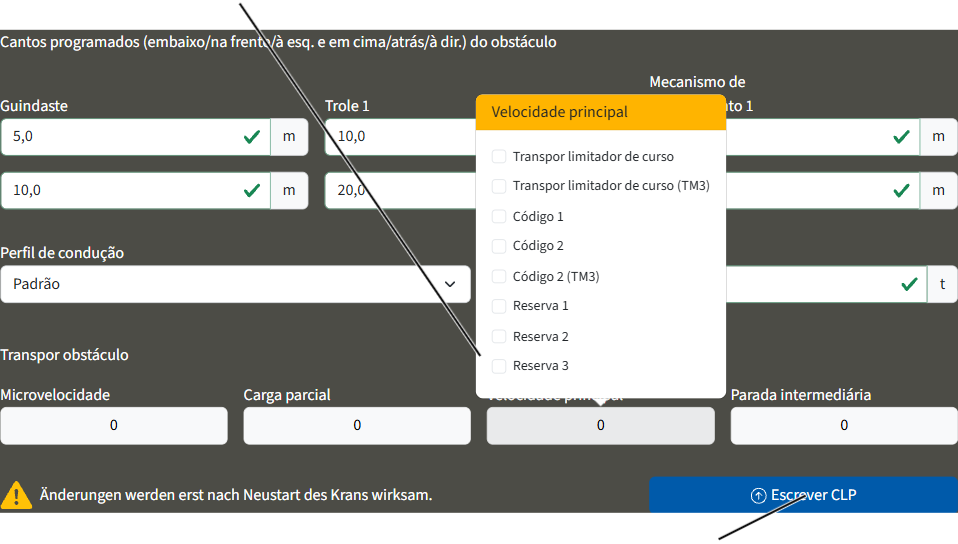
- Se for necessário transpor um obstáculo:
clicar no respectivo campo de seleção e selecionar o elemento integrante a ser transposto. - Clicar na superfície de comando "Escrever CLP".
- O obstáculo está ajustado.
Configurar a tolerância para o controle do perfil do pavilhão
No que se refere aos pontos de canto dos obstáculos, a tolerância do controle do perfil do pavilhão pode ser inserida separadamente para todos os obstáculos. Quando é definido um novo obstáculo, o KranOS assume automaticamente o valor anteriormente válido para todos.
Vista geral: navegação no KranOS |
|---|
Usuário ‚SERVICE’ 🡪 "Perfil de movimentação" 🡪 "Controle do perfil do pavilhão (por meio da posição do guindaste)" |
- Com o usuário "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- Na janela inicial: no menu "Configurações" (três barras horizontais), clicar no item do menu "Perfil de movimentação".
- No perfil de movimentação, no menu" "Configurações" (três barras horizontais), clicar no item do menu "Controle do perfil do pavilhão (por meio da posição do guindaste)".
Configurar a anticolisão do guindaste dependente da carga
Na anticolisão do guindaste dependente da carga, o guindaste freia e para assim que uma distância regulada para um guindaste em movimento contrário estiver abaixo do limite e quando, simultaneamente, uma carga é transportada acima do valor regulado.
- Ler as posições dos interruptores da anticolisão: ver "Exibir status dos eixos do guindaste".
- Exibir a posição do interruptor do aparelho receptor da transmissão dos sinais do guindaste em movimento contrário: ver "Exibir status dos eixos do guindaste".
- Configurar a carga a partir da qual a anticolisão dependente da carga deve ser ligada: ver "Configurar parâmetros ampliados para os perfis de condução (perfil de movimentação do guindaste, perfil de movimentação do trole)‚".
Exibir o diagnóstico do CLP adicional
Por meio do CLP adicional no ABUControl, podem ser implementadas funções especiais específicas do cliente ou funções especiais que não fazem parte do ABUControl. Estas são desenvolvidas, programadas e disponibilizadas pela ABUS de acordo com cada pedido. O software para essas funções especiais é executado de forma independente no CLP adicional do ABUControl e está conectado ao ABUControl através de uma interface padronizada.
Por meio de funções especiais podem ser controlados, por exemplo, dispositivos complexos de levantamento de carga, sistemas de detecção de obstáculos ou liberações provenientes de sistemas de terceiros.
Nesta página do KranOS é exibido qual eixo do guindaste (movimento do guindaste, movimento do trole, erguer/baixar) está liberado em qual velocidade pela função especial do CLP adicional no estado atual. Assim, pode-se verificar qual influência o CLP adicional exerce no momento sobre as funções regulares do guindaste ou se eventualmente está bloqueando ou restringindo. as mesmas.
Vista geral: navegação no KranOS |
|---|
Usuário "SERVICE" 🡪 "Diagnóstico CLP" 🡪 "Diagnóstico de CLP adicional" |
- Com o usuário "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- Na janela inicial: no menu "Configurações" (três barras horizontais), clicar no item do menu "Diagnóstico CLP".
- No perfil de movimentação, no menu "Configurações" (três barras horizontais), clicar no item do menu "Diagnóstico de CLP adicional".
Ler as liberações do CLP adicional
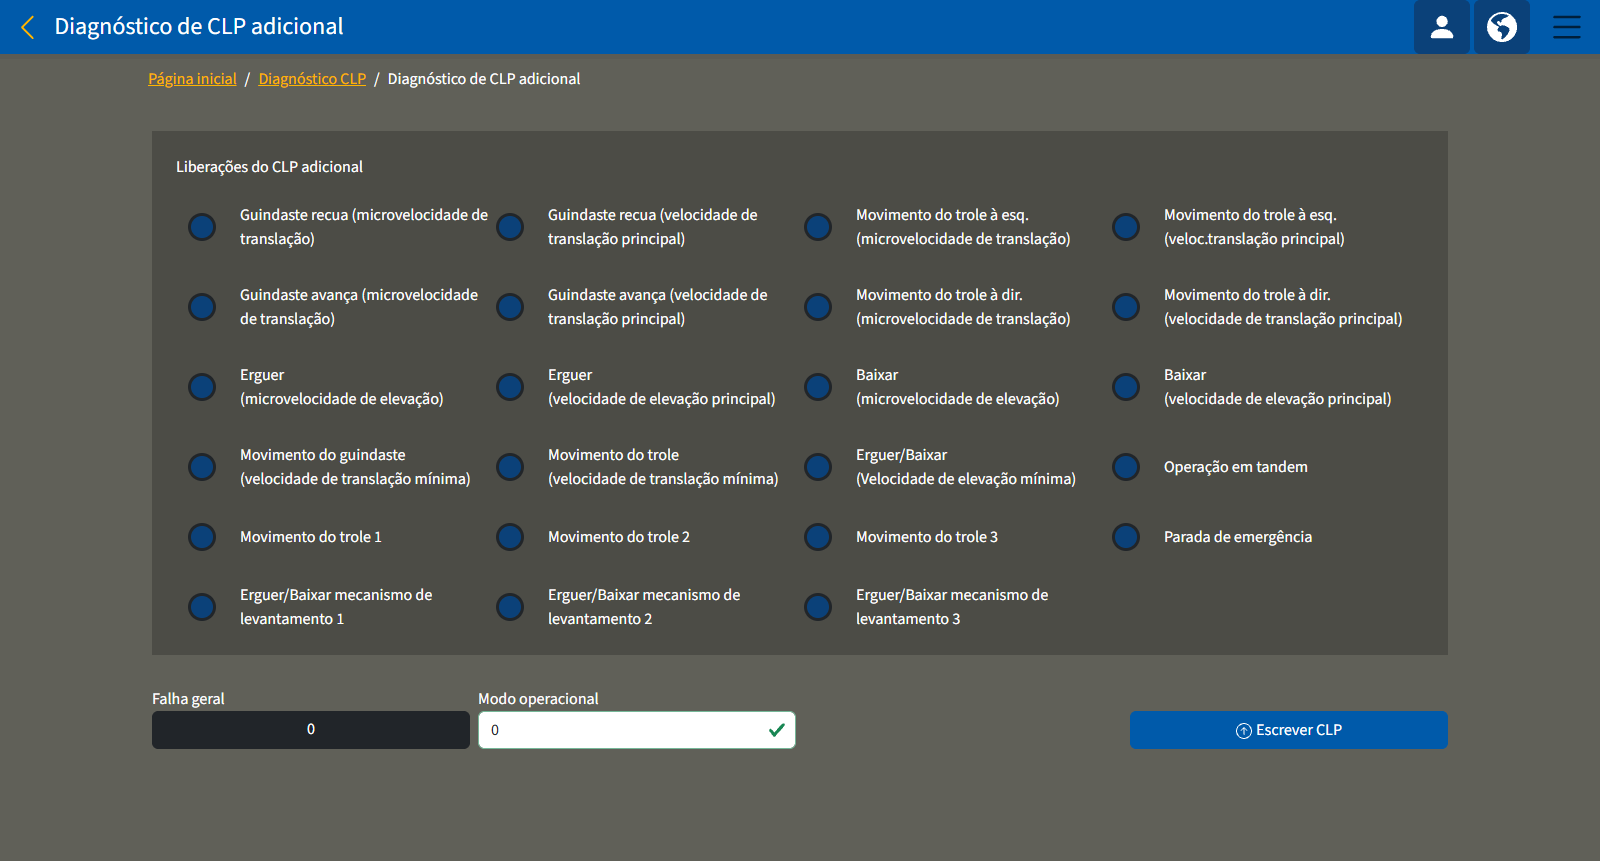
Significado das cores:
- Azul: a liberação pelo CLP adicional não está dada. Desse modo, a respectiva função está bloqueada no ABUControl.
- Verde: a liberação pelo CLP adicional está dada. Desse modo, a respectiva função está liberada no ABUControl e pode ser utilizada.
Áreas das funções:
- "Movimento do guindaste para frente/voltar em velocidade mínima, microvelocidade e velocidade principal": dependendo do andamento do programa, o CLP adicional pode bloquear ou liberar o movimento do guindaste na respectiva velocidade. Se for dada a liberação, o guindaste pode ser conduzido na direção correspondente.
- "Movimento do trole esq/dir. em velocidade mínima, microvelocidade e velocidade principal": dependendo do andamento do programa, o CLP adicional pode bloquear ou liberar o movimento do trole na respectiva velocidade. Se for dada a liberação, o trole pode ser conduzido na direção correspondente. Isso se refere sempre ao trole selecionado no momento.
- "Erguer/baixar em velocidade mínima, microvelocidade e velocidade principal": dependendo do andamento do programa, o CLP adicional pode bloquear ou liberar o movimento de elevação na respectiva velocidade. Se a liberação foi dada, o mecanismo de elevação pode erguer ou baixar. Isso se refere sempre ao trole selecionado no momento.
- "Movimento do trole 1, 2 ou 3": dependendo do andamento do programa, o CLP adicional pode bloquear ou liberar o curso do trole respectivamente informado. Se for dada a liberação, o trole informado pode ser conduzido na direção correspondente. Isso se refere ao trole informado, independentemente do trole atualmente selecionado.
- "Erguer/Baixar mecanismo de levantamento 1, 2 ou 3": dependendo do andamento do programa, o CLP adicional pode bloquear ou liberar o mecanismo de levantamento respectivamente informado. Se a liberação estiver dada, o mecanismo de levantamento informado pode erguer/baixar. Isso se refere ao mecanismo de levantamento informado, independentemente do trole atualmente selecionado.
- "Parada de emergência": dependendo do andamento do programa, o CLP adicional pode bloquear ou liberar a parada de emergência. Se for dada a liberação, o guindaste pode ser operado. Se a parada de emergência estiver bloqueada pelo CLP adicional, então a parada de emergência vale para o guindaste completo.
- "Operação em tandem": dependendo do andamento do programa, o CLP adicional pode bloquear ou liberar a operação em tandem. Se a liberação estiver dada, a operação em tandem também pode ser usada no guindaste, se necessário. Se a operação em tandem estiver bloqueada pelo CLP adicional, então a operação em tandem não poder ser ativada.
Utilizar erros e uso de modos operacionais do CLP adicional
- "Falha geral": aqui será mostrado um código de erro do CLP adicional. O significado do respectivo código de erro depende do andamento do programa do CLP adicional. Os códigos de erros estão descritos na documentação da função especial, específica do cliente.
- "Modo operacional": Por meio do número aqui informado, pode ser aplicado um modo operacional e retransmitido ao CLP adicional. O significado do respectivo modo operacional depende do andamento do programa do CLP adicional. Os modos operacionais estão descritos na documentação especial, específica do cliente.
Registrar o valor inicial do acumulador coletivo de cargas
Entre outros, ao substituir um CLP com defeito, as horas de carga plena consumidas devem ser lidas no acumulador coletivo de cargas e, depois da instalação do novo CLP, inseridas como novo valor inicial do acumulador coletivo de cargas.
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Acessar o acumulador coletivo de cargas
Vista geral: navegação no KranOS |
|---|
Usuário "SERVICE" 🡪 "Mecanismo de levantamento" 🡪 "Calibração mecanismo de levantamento" |
- Com o usuário "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- No menu principal, selecionar o mecanismo de levantamento desejado (por exemplo, mecanismo de levantamento 1).
- A janela para o mecanismo de levantamento desejado é exibida.
- No menu "Configurações" (roda dentada sobre fundo amarelo), clicar no item do menu "Calibração mecanismo de levantamento".
Anotar o acumulador coletivo de cargas
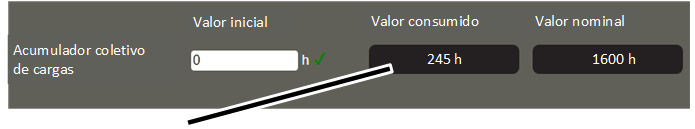
- A janela "Calibração mecanismo de levantamento" é exibida.
- Na coluna "Acumulador coletivo de cargas", anotar o valor no campo de texto "valor consumido".
Transmitir o acumulador coletivo de cargas
No CLP novo:
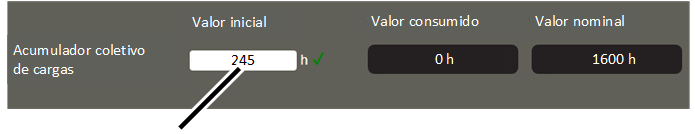
- Na coluna "Acumulador coletivo de cargas", anotar o valor previamente anotado no campo de digitação "valor inicial".
- Clicar na superfície de comando "Escrever CLP".
Exibir diagnóstico do CLP com informações sobre a versão
Para análise de erros ou em contato com o serviço de Assistência Técnica da ABUS, as informações sobre a versão da janela "Diagnóstico CLP" do KranOS podem ser muito úteis.
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "CUSTOMER" (nível de acesso do usuário [1]) ou "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Exibir a versão do programa do ABUControl
Vista geral: navegação no KranOS |
|---|
Usuário "CUSTOMER" ou "SERVICE" 🡪 "Diagnóstico CLP" 🡪 "Cartão SD do CLP" |
- Com o usuário "CUSTOMER" (nível de acesso do usuário [1]) ou "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- Na janela inicial: no menu "Configurações" (três barras horizontais), clicar no item do menu "Diagnóstico CLP".
- A janela "Diagnóstico CLP" é exibida.
- No menu "Configurações" (três barras horizontais), clicar no item do menu "Cartão SD do CLP".
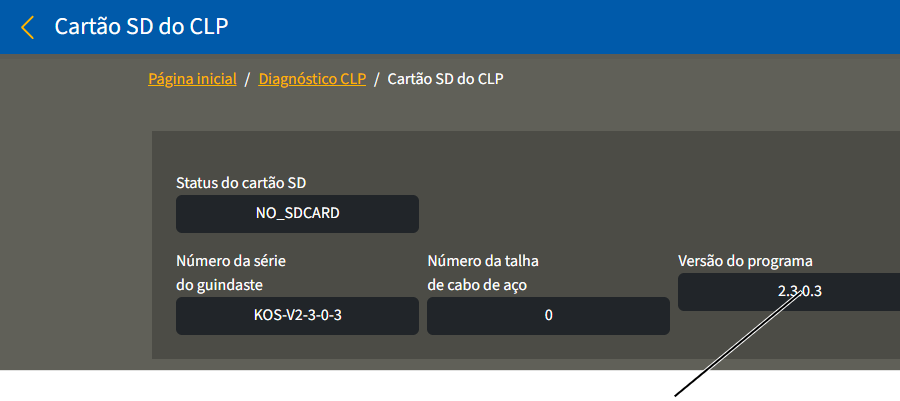
- A janela "Cartão SD do CLP" é exibida.
- No campo de texto "Versão do programa", ler a versão do programa ABUControl.
Nota:
Ao utilizar este manual dos produtos ou em conversações com o Service (serviço) ABUS, é relevante acima de tudo a versão do programa aqui citada. Os diferentes números de versão na janela "Diagnóstico CLP" são importantes apenas para casos individuais.
Acessar a página de diagnóstico do CLP
Vista geral: navegação no KranOS |
|---|
Usuário "CUSTOMER" ou "SERVICE" 🡪 "Diagnóstico CLP" |
- Com o usuário "CUSTOMER" (nível de acesso do usuário [1]) ou "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- Na janela inicial: no menu "Configurações" (três barras horizontais), clicar no item do menu "Diagnóstico CLP".
Ler o diagnóstico
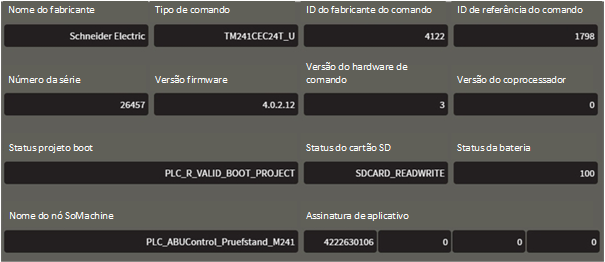
- A janela "Diagnóstico CLP" é exibida.
- Ler as informações necessárias:
Campo de texto |
Significado |
|---|---|
"Nome do fabricante" |
Nome do fabricante dos componentes do comando |
"Tipo de comando" |
Referência do comando |
"ID do fabricante do comando" |
ID do fabricante dos componentes do comando |
"ID de referência do comando" |
ID do tipo de comando |
"Número da série" |
Número da série do comando |
"Versão firmware" |
Versão firmware do comando |
"Versão hardware de comando" |
Versão do hardware do comando |
"Versão do coprocessador" |
Versão do coprocessador do comando |
"Status projeto boot" |
Responde com informações sobre a aplicação boot salva na memória flash do CLP. |
"Status do cartão SD" |
Status do cartão SD no CLP. |
"Status da bateria" |
Estado de carga da bateria no CLP, em percentuais. |
"Nome do nó SoMachine" |
Nome do nó na rede SoMachine. |
"Assinatura de aplicativo" |
Assinatura do aplicativo. |
Nota:
Os diferentes números de versão nesta janela são importantes apenas para casos individuais.
Exibir diagnóstico do barramento
Para análise de erros ou para contatos com o serviço de Assistência Técnica da ABUS, pode ser muito útil verificar quais dispositivos do barramento foram reconhecidos na rede do barramento. No guindaste, em todo caso, está disponível uma rede CAN-bus. Adicionalmente, também pode estar disponível uma rede Modbus.
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "CUSTOMER" (nível de acesso do usuário [1]) ou "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Acessar o diagnóstico do barramento
Vista geral: navegação no KranOS |
|---|
Usuário "CUSTOMER" ou "SERVICE’ 🡪 "Diagnóstico CLP“ 🡪 "Diagnóstico do barramento" |
- Com o usuário "CUSTOMER" (nível de acesso do usuário [1]) ou "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- Na janela inicial: no menu "Configurações" (três barras horizontais), clicar no item do menu "Diagnóstico CLP".
- A janela "Diagnóstico CLP" é exibida.
- No menu "Configurações" (três barras horizontais), clicar no item do menu "Diagnóstico do barramento".
Ler o diagnóstico do barramento
Dispositivo do barramento não localizado (com fundo preto)Dispositivo do barramento localizado (com fundo verde)
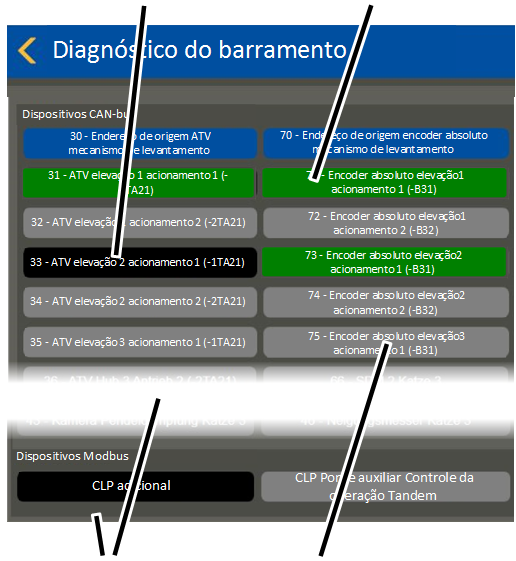
- A janela "Diagnóstico do barramento" é exibida.
- Na área superior são exibidos os dispositivos CAN bus e na área inferior, os dispositivos Modbus.
- Todos os dispositivos de barramento encontrados na rede de barramento são exibidos com fundo verde.
- Todos os dispositivos de barramento não encontrados na rede de barramento são exibidos com fundo preto.
- Todos os dispositivos de barramento não disponíveis no guindaste atual conforme a configuração específica do cliente são identificados com fundo cinza.
São exibidos basicamente todos os dispositivos de barramento que são tecnicamente possíveis em um guindaste com ABUControl.
Exibir arquivo de log
Para análise de erros ou para contatos com o serviço de Assistência Técnica da ABUS, pode ser muito útil exibir o arquivo de log.
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "CUSTOMER" (nível de acesso do usuário [1]) ou "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Acessar o arquivo de log do CLP
Vista geral: navegação no KranOS |
|---|
Usuário "CUSTOMER" ou "SERVICE" 🡪 "Diagnóstico CLP" 🡪 "Arquivo de log" |
- Com o usuário "CUSTOMER" (nível de acesso do usuário [1]) ou "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- Na janela inicial: no menu "Configurações" (três barras horizontais), clicar no item do menu "Diagnóstico CLP".
- A janela "Diagnóstico CLP" é exibida.
- No menu "Configurações" (três barras horizontais), clicar no item do menu "Arquivo de log".
- A janela "Arquivo de log" é exibida.
- Clicar na superfície de comando "Baixar o arquivo de log".
Ler o arquivo de log
Fazer a leitura dos últimos registros:
Superfície de comando "Baixar o arquivo de log"
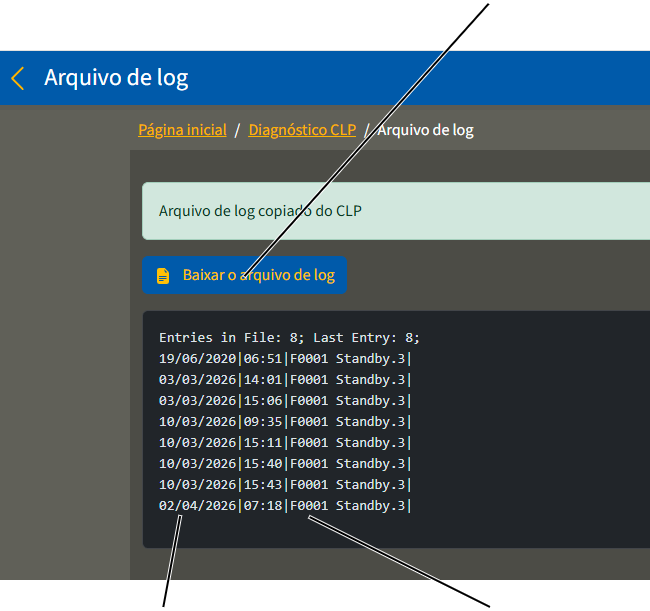
- Serão exibidos os últimos 15 avisos do arquivo de log.
- Cada aviso é exibido em uma linha própria.
- Os avisos e os códigos de erro são salvos no arquivo de log com data e hora.
Para outros detalhes sobre códigos de erros, avisos, confirmação e classificação de avisos, ver "Eliminar falhas no guindaste com o ABUControl".
Visualizar o arquivo de log completo:
Tab novo
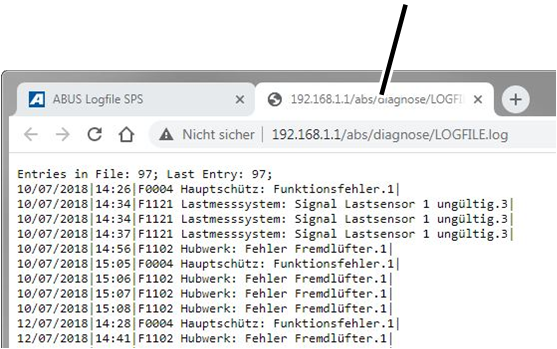
- Clicar na superfície de comando "Baixar o arquivo de log".
- Será aberto um Tab novo no browser e exibido o arquivo de log completo.
O arquivo de log abrange 500 registros no máximo. Quando o número máximo de 500 registros for atingido, os registros mais antigos do início do arquivo de log serão sobrescritos. Isto quer dizer que os registros do início do arquivo de log podem ser mais atuais do que no final do arquivo de log.
Exibir diagnóstico sequência de passos CLP
Para análise de erros ou em contato com o serviço de Assistência Técnica da ABUS, pode ser muito útil verificar se a inicialização do CLP funciona perfeitamente ou em qual ponto ocorreu um erro.
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "CUSTOMER" (nível de acesso do usuário [1]) ou "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Acessar o diagnóstico da sequência de passos CLP
Vista geral: navegação no KranOS |
|---|
Usuário "CUSTOMER" ou "SERVICE" 🡪 "Diagnóstico CLP" 🡪 "Diagnóstico sequência de passos CLP" |
- Com o usuário "CUSTOMER" (nível de acesso do usuário [1]) ou "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- Na janela inicial: no menu "Configurações" (três barras horizontais), clicar no item do menu "Diagnóstico CLP".
- A janela "Diagnóstico CLP" é exibida.
- No menu "Configurações" (três barras horizontais), clicar no item do menu "Diagnóstico sequência de passos CLP".
Ler "Diagnóstico sequência de passos CLP"
Sequência de passos interrompida
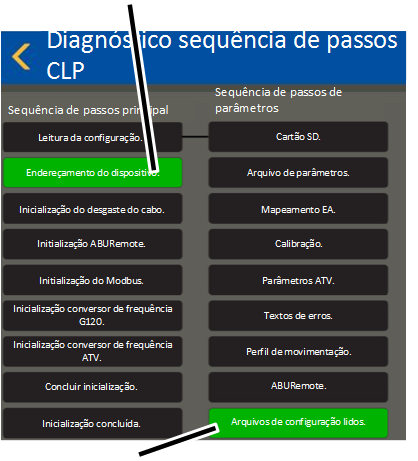
- A janela "Diagnóstico sequências de passos CLP" é exibida.
- São exibidas as três sequências de passos "Sequência de passos principal", "Sequência de passos parâmetros", "Sequência de passos visualização".
Uma sequência de passos é um ciclo do programa no CLP. Todos os passos individuais dentro de uma sequência de passos são processados consecutivamente ao inicializar o CLP.
Somente depois que todas as sequências de passos tiverem sido processadas completamente até o último passo, o CLP estará pronto para operação.
- O último passo dentro de uma sequência de passos é exibido com fundo verde: a sequência de passos foi percorrida com sucesso até o último passo.
- Um outro passo dentro de uma sequência de passos é exibido com fundo verde: a sequência de passos foi percorrida somente até o passo com fundo verde. Neste passo provavelmente ocorreu um erro.
A sequência de passos principal e a sequência de passos de parâmetros estão interligadas. A sequência de passos principal inicializa, no primeiro passo, a sequência de passos de parâmetros. Quando a sequência de passos de parâmetros tiver sido processada, o processamento da sequência de passos principal prossegue a partir do segundo passo.
Configurar data e hora
No arquivo de log são salvos, entre outros, a data e hora em que esse erro ocorreu. Isso pode ser muito útil para análise de erros ou em contato com o serviço de Assistência Técnica da ABUS.
A hora é salva no CLP e também continua funcionando pela bateria interna do CLP quando o guindaste está desligado.
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Acessar configuração de hora
Vista geral: navegação no KranOS |
|---|
Usuário "SERVICE" 🡪 "Diagnóstico CLP" 🡪 "Regular tempo CLP" |
- Com o usuário "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- Na janela inicial: no menu "Configurações" (três barras horizontais), clicar no item do menu "Diagnóstico CLP".
- A janela "Diagnóstico CLP" é exibida.
- No menu "Configurações" (três barras horizontais), clicar no item do menu "Regular tempo CLP".
Configurar data e hora
Campos de digitação para a dataSuperfície de comando "Aceitar data e hora do browser"
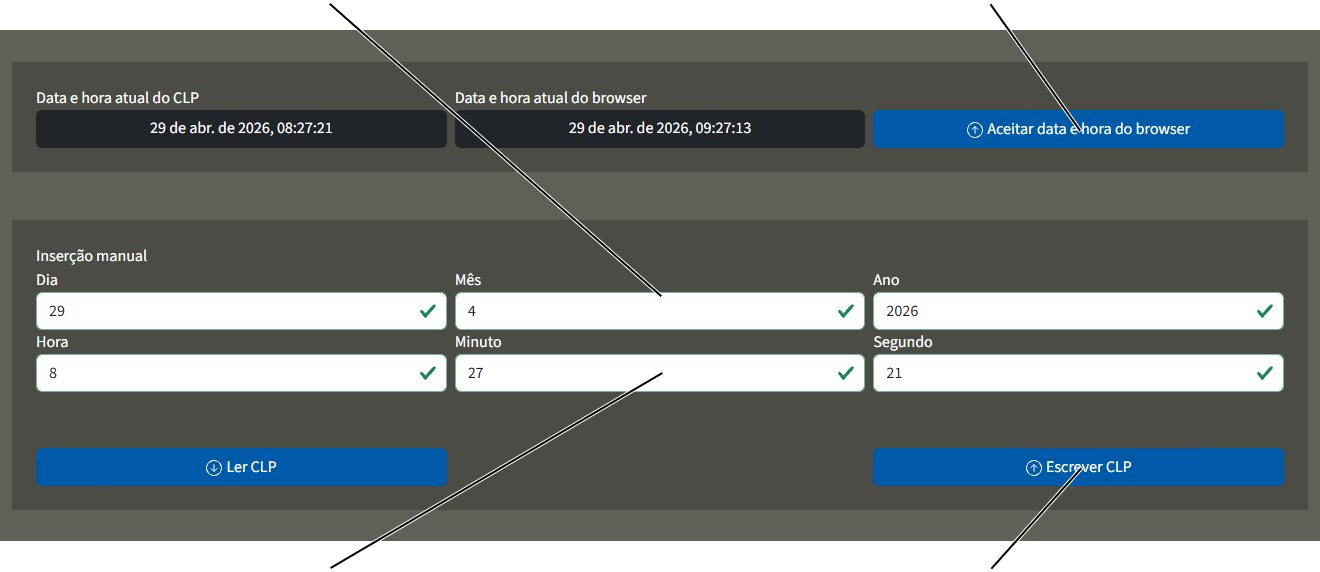
- A janela "Regular tempo CLP" é exibida.
Aceitar a data e hora do browser
- Clicar na superfície de comando "Aceitar data e hora do browser"
- A data e hora do browser serão aceitas.
Registrar a data e hora manualmente.
- Nos campos de digitação, inserir a data e a hora.
- Clicar na superfície de comando "Escrever CLP".
- O CLP salva a data e a hora.
Substituir a bateria do CLP
No CLP, a bateria tem uma vida útil de cerca de 4 a 5 anos e, por isso, deve ser substituída depois de cerca de 4 anos.
Tipo de bateria: CR2032.
Suporte da bateria
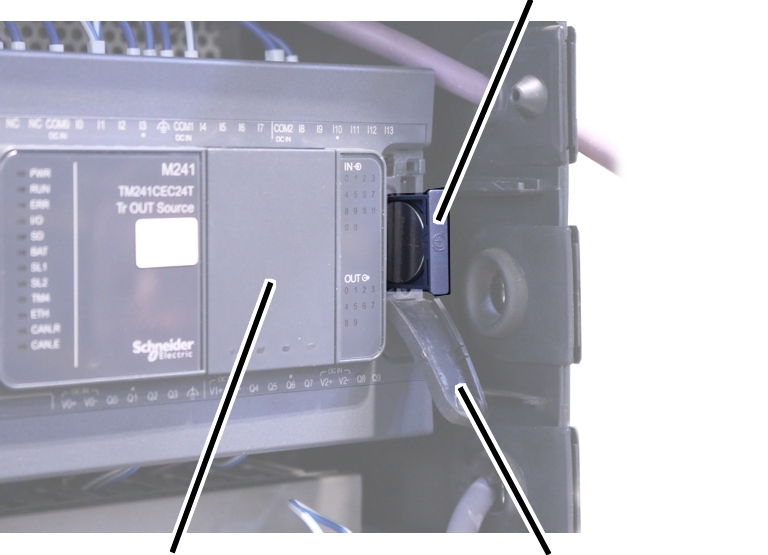
- Desligar o guindaste. Ver "Desligar o guindaste".
- Abrir a caixa de comando do trole.
- Rebater para fora a cobertura do CLP.
- Tirar o suporte da bateria.
- Tirar a bateria descarregada.
Descartar a bateria descarregada ecologicamente.
- Observar a polaridade e introduzir a nova bateria CR2032.
- Introduzir o suporte da bateria no CLP.
Inserir o cartão SD no CLP ou removê-lo
Cartão SD
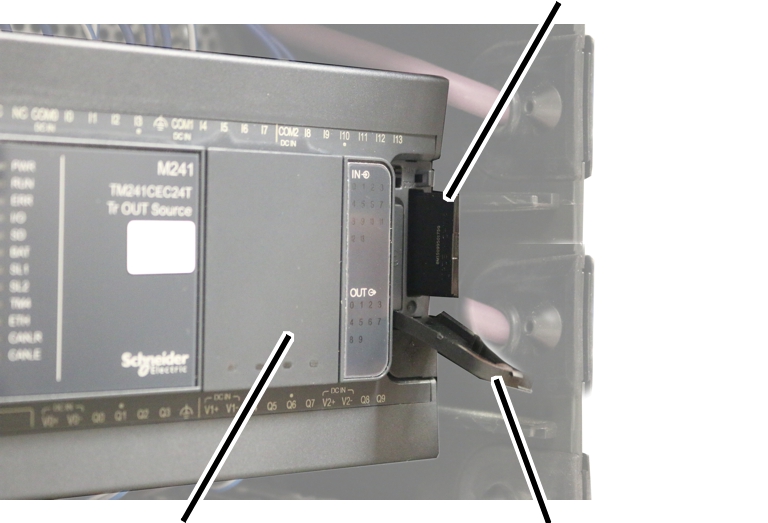
- Desligar o guindaste. Ver "Desligar o guindaste".
- Abrir a caixa de comando do trole.
- Rebater para fora a cobertura do CLP.
- Tirar o cartão SD do CLP ou inseri-lo.
- Ligar a ponte rolante.
Se um cartão SD for inserido no CLP ou retirado durante a operação do ABUControl:
- O comando reinicia automaticamente e percorre a sequência de passos ao iniciar o ABUControl.
Comando do guindaste sem cartão SD
Por princípio, o guindaste deve ser operado com um cartão SD inserido. Se o guindaste tiver sido ligado sem cartão SD, será exibido o aviso "NoSdCard".
Vista geral: endereços de dispositivos
O endereço do dispositivo é um endereço digital inequívoco de cada endereço do dispositivo CAN-bus na rede CAN-bus, através do qual o CLP e o respectivo dispositivo CAN-bus trocam dados. Cada dispositivo CAN-bus deve ter um endereço próprio, inequívoco. Se, por engano, dois dispositivos CAN-bus tiverem o mesmo endereço, ocorre um conflito e será exibido um erro.
Em muitos dispositivos CAN-bus, o endereço do dispositivo pode ser configurado automaticamente. Para isso, os dispositivos CAN-bus estão configurados com um endereço de origem (geralmente o endereço de origem termina em "0"). Este endereço de origem não é utilizado em outros casos na rede CAN-bus.
Se o CLP, ao ser ligado, não encontrar um dispositivo CAN-bus na rede CAN-bus e, em vez disso, encontrar um dispositivo CAN-bus com um endereço de origem, ele parte do princípio de que este dispositivo CAN-bus recém foi substituído. Por isso, nesse caso, o endereço de origem será modificado para o endereço do dispositivo CAN-bus faltante.
Dispositivo CAN-bus |
Endereço de origem |
|---|---|
Conversor de frequência movimento do guindaste |
10 |
Conversor de frequência movimento do trole |
20 |
Conversor de frequência mecanismo de levantamento, marca "Schneider" |
30 |
Medidor de inclinação do trole |
40 |
Conversor de frequência mecanismo de levantamento, marca "Siemens" |
50 |
Encoder absoluto |
70 |
Mostrador de matriz de LED |
100 |
Parametrizar o conversor de frequência
Ao inicializar o guindaste, serão lidos os parâmetros do conversor de frequência e comparados com a configuração previamente definida do CLP. Se os parâmetros não conferirem, os parâmetros serão transferidos automaticamente como novos para o respectivo conversor de frequência.
Além disso, os parâmetros podem ser transferidos manualmente de novo.
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Acessar a seleção para o perfil de movimentação
Vista geral: navegação no KranOS |
|---|
Usuário "SERVICE" 🡪 "Perfil de movimentação" |
- Com o usuário "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- Na janela inicial: no menu "Configurações" (três barras horizontais), clicar no item do menu "Perfil de movimentação".
Iniciar a parametrização
- A janela "Perfil de movimentação" é exibida.
- Clicar na superfície de comando "Parametrizar o conversor de frequência completo"
- Será exibida a pergunta: "Deseja realmente parametrizar novamente o conversor de frequência?"
- Clicar na superfície de comando "Parametrizar novamente".
- Desligar o guindaste no seccionador de rede ou no interruptor de ligação à rede.
- Aguardar 60 segundos.
- Ligar o guindaste novamente.
- O ABUControl é reinicializado.
- Adicionalmente, durante a reinicialização é parametrizado o conversor de frequência.
Redefinir o conversor de frequência e medir novamente o motor de elevação
Ao inicializar o guindaste, é realizada uma medição elétrica do motor de elevação. Durante a medição, determinados valores elétricos do motor de elevação são verificados com uma corrente elétrica de teste. Esses resultados de medição serão comparados pelo conversor de frequência com os resultados de medição da primeira inicialização do guindaste por ocasião da colocação em funcionamento e reajustados de modo correspondente. Desse modo, o conversor de frequência pode considerar o estado térmico do motor de elevação durante a operação.
A medição ao inicializar o guindaste pode ser desativada. Ver "Configurar os parâmetros ampliados para o perfil de elevação". Então o estado térmico do motor de elevação não será mais considerado.
Com esta função, será apagada a medição da primeira inicialização do guindaste na colocação em operação e os parâmetros serão transferidos como novos. A transmissão dos parâmetros corresponde à mesma abrangência descrita no item "Parametrizar o conversor de frequência".
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Acessar a seleção para o perfil de movimentação
Vista geral: navegação no KranOS |
|---|
Usuário "SERVICE" 🡪 "Perfil de movimentação" |
- Com o usuário "SERVICE" (nível de acesso do usuário [2]), fazer login no KranOS. Ver "Fazer login no KranOS e acessar".
- Na janela inicial: no menu "Configurações" (três barras horizontais), clicar no item do menu "Perfil de movimentação".
Inicializar a parametrização e realizar nova medição do motor de elevação
Superfície de comando "Redefinir o conversor de frequência para a configuração de fábrica"
- A janela "Perfil de movimentação" é exibida.
- Clicar na superfície de comando "Redefinir o conversor de frequência para a configuração de fábrica"
- Aparece a pergunta: "Deseja realmente resetar o conversor de frequência para a configuração de fábrica?"
- Clicar na superfície de comando "Resetar".
- Será mostrado o aviso "F0007: Conversor de frequência resetado. Desligar e ligar o guindaste".
- Desligar o guindaste no seccionador de rede ou no interruptor de ligação à rede.
- Aguardar 60 segundos.
- Certificar-se de que o(s) motores de elevação esteja(m) esfriado(s) à temperatura ambiente.
Caso contrário, a medição poderá apresentar um resultado falso e o estado térmico do motor de elevação não poderá mais ser considerado.
- Ligar o guindaste novamente.
- O ABUControl é reinicializado.
- No motor de elevação ou nos motores de elevação: será realizada a medição do motor na colocação em operação e os resultados da medição serão salvos.
- Em todos os conversores de frequência: adicionalmente, durante a reinicialização, serão parametrizados novamente todos os conversores de frequência.
Substituir o encoder absoluto e referenciar
O encoder absoluto está montado no limitador de curso da engrenagem e detecta a posição exata do tambor do cabo e a transmite ao CLP.
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Somente em limitador de curso da engrenagem "GGS" com encoder absoluto "AWG"
O encoder absoluto está ligado com o limitador de curso da engrenagem como uma unidade fixa e precisa ser substituído sempre em conjunto com o limitador de curso da engrenagem.
A placa de circuito impresso do encoder absoluto não deve ser desmontada do limitador de curso da engrenagem e substituída separadamente.
Depois da substituição da unidade completa, o novo encoder absoluto deve ser referenciado automaticamente ou manualmente e referenciado.
Substituir o encoder absoluto
O limitador de curso da engrenagem ABUS "GGS" com encoder absoluto "AWG" é totalmente compatível com os limitadores de curso de elevação "GPK" com encoders absolutos "Kübler". Se necessário, apesar disso também pode ser instalado um limitador de curso de elevação "GPK" com encoder absoluto "Kübler".
- Desmontar o limitador de curso da engrenagem com defeito.
- Montar o novo limitador de curso da engrenagem.
Ver Manual dos produtos "Limitador de curso da engrenagem com encoder absoluto ABUS", item "Montar e conectar o limitador de curso da engrenagem".
- Regular novamente os pontos de comutação para o dispositivo limitador de curso inferior, dispositivo limitador de curso superior e limitador de emergência.
Ver "Regular o ponto de comutação para o dispositivo limitador de curso inferior".
Referenciar encoder absoluto
Depois que o encoder absoluto foi substituído, ele precisa ser referenciado. Este referenciamento não é parte integrante do ajuste dos pontos de comutação do limitador de curso da engrenagem e também não da calibração do sistema de medição da carga suspensa, mas é importante para cálculos internos (p. ex., amortecimento do movimento pendular e do prognóstico de descarte). Se o encoder absoluto não estiver referenciado corretamente, podem ocorrer problemas no amortecimento do movimento pendular e cálculos errados no prognóstico de descarte.
Os três pontos de comutação do limitador de curso da engrenagem já devem estar configurados corretamente, antes que o encoder absoluto seja referenciado.
Medir o ponto de referência:
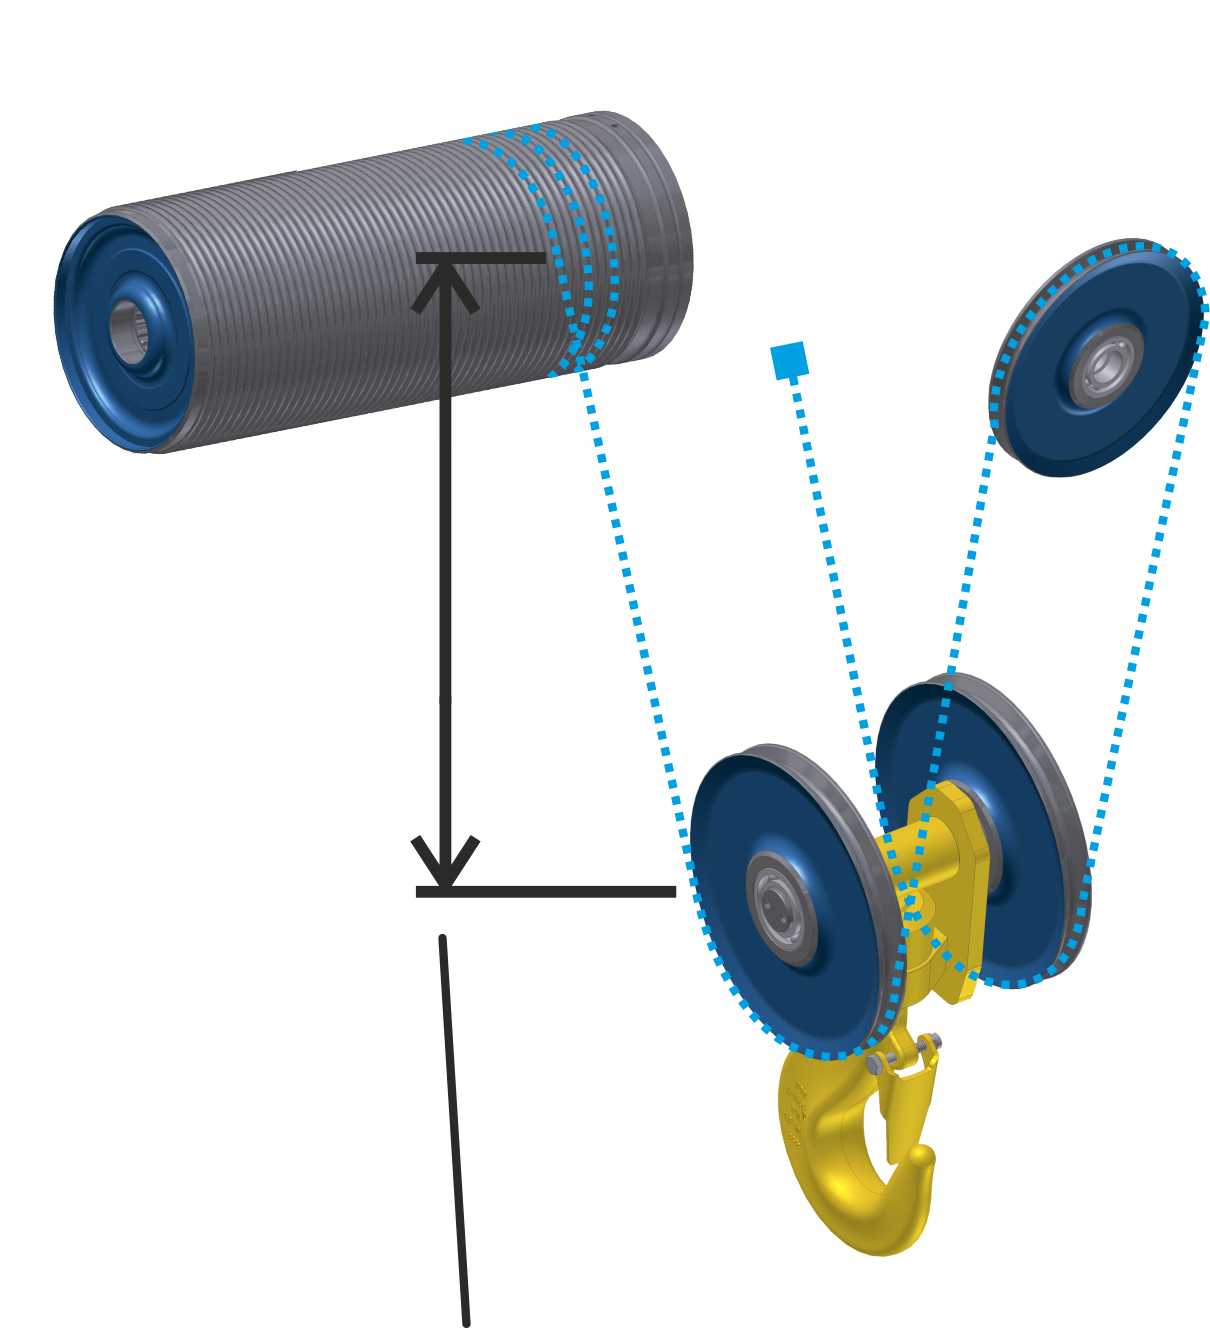
- Conduzir o gancho de suspensão para uma posição do gancho, na qual a posição de referência pode ser medida facilmente (p. ex., cerca de 1,5 m abaixo da posição superior do gancho.
- Medir a distância vertical do centro do tambor do cabo até o centro da polia de desvio do moitão.
Configurar o ponto de referência:
Vista geral: navegação no KranOS |
|---|
Usuário "SERVICE" 🡪 "Mecanismo de levantamento" 🡪 "Encoder absoluto" |
- Com o usuário "SERVICE" (nível de acesso do usuário [2]), fazer logon no KranOS. Ver "Fazer login no KranOS e acessar"
- No menu principal, selecionar o mecanismo de levantamento desejado (por exemplo, mecanismo de levantamento 1).
- A janela para o mecanismo de levantamento desejado é exibida.
- No menu "Configurações" (três barras horizontais), clicar no item do menu "Encoder absoluto".
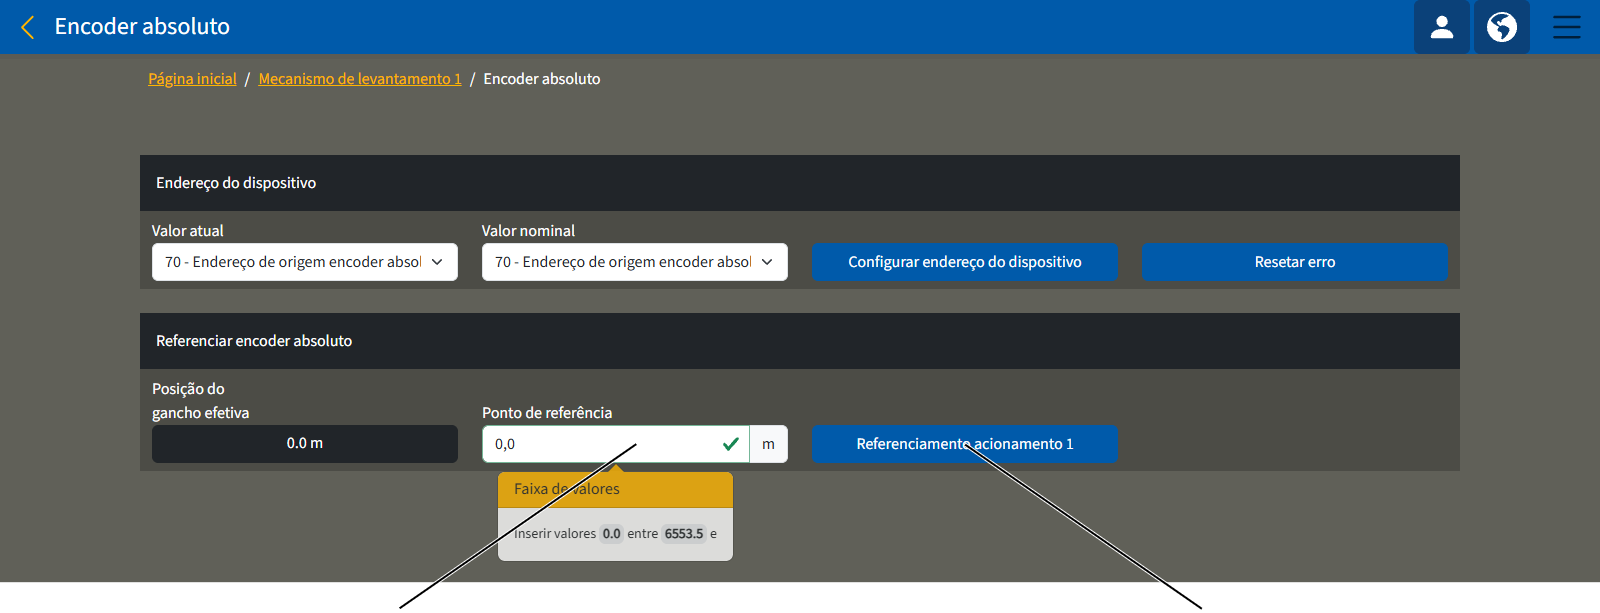
- A janela "Encoder absoluto" é exibida.
- No campo de digitação "Ponto de referência", inserir o valor anteriormente medido.
- Clicar na superfície de comando do acionamento desejado (por exemplo, "Referenciamento acionamento 1".
- É exibida uma pergunta de segurança.
- Clicar na superfície de comando "Executar referenciamento".
- O valor inserido será salvo.
Vista geral: Inserir a resistência de terminação na rede CAN-bus
Em uma rede CAN-bus, assim como no ABUControl, está instalado um cabo de transmissão CAN-bus como cabo principal. Nas duas extremidades do cabo principal, devem ser inseridas resistências de terminação. Desse modo são evitadas interferências no cabo de transmissão CAN-bus. Nesse cabo principal, podem ser conectados outros dispositivos CAN-bus da rede CAN-bus em forma de estrela a um distribuidor CAN, sem resistência de terminação.
Dependendo do guindaste, a rede CAN-bus pode ter estrutura diferente. Por exemplo, a posição do mostrador de matriz de LED deve ser considerada, do mesmo modo o número de troles e o modelo (talha geminada com dois acionamentos do mecanismo de levantamento por trole) e outros.
Neste item são descritas as duas redes CAN-bus básicas para pontes rolantes com um e com dois troles. Para todas as demais redes CAN-bus, entrar em contato com a Assistência Técnica ABUS.
Na substituição de dispositivos CAN-bus:
Se forem substituídos dispositivos CAN-bus com defeito (p. ex., CLP, distribuidor CAN, mostradores de matriz de LED, ...), a resistência de terminação do novo dispositivo CAN-bus deve ser ligada do mesmo modo como estava ligada no dispositivo CAN-bus com defeito.
Somente em guindaste com um trole
Distribuidor CAN na caixa de comando do guindaste com resistência de
terminação desligada, "off"Distribuidor CAN
no trole, "off"
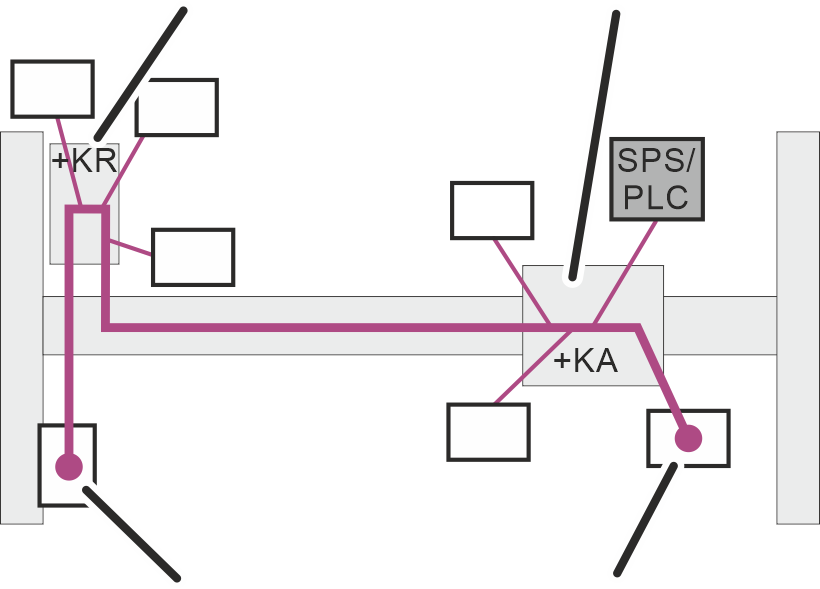
Na rede CAN-bus do ABUControl, numa ponte rolante com um trole, o cabo principal percorre o espaço desde o trole no encoder absoluto (AWG), passando pela caixa de comando do guindaste (+KR) até o mostrador de matriz de LED.
As resistências de terminação estão ligadas no encoder absoluto (AWG) e no mostrador de matriz de LED. A resistência de terminação no distribuidor CAN na caixa de comando do guindaste (+KR) e na caixa de comando do trole (+KA) está desligada.
Somente em ponte rolante com dois troles
Distribuidor CAN resistência de terminação "off"Distribuidor CAN no trole 1, "off"
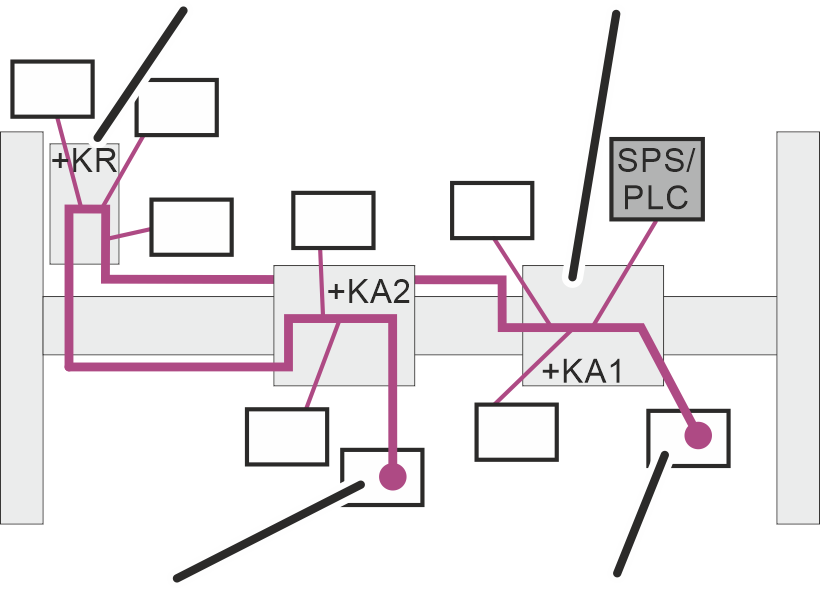
Na rede CAN-bus do ABUControl, numa ponte rolante com um trole, o cabo principal percorre o espaço desde o trole no encoder absoluto 1 (AWG 1), passando pela caixa de comando do guindaste (+KR) até o encoder absoluto 2 (AWG 2).
As resistências de terminação estão ligadas nos encoders absolutos 1 e 2 (AWG 1 e 2). A resistência de terminação no distribuidor CAN, caixa de comando do guindaste (+KR) e na caixa de comando do trole (+KA) está desligada.
Conectar o ABUControl com outra rede WLAN
Normalmente, o módulo WLAN cria sua própria rede WLAN. Com um computador que suporta WLAN, pode ser estabelecida uma nova conexão WLAN com a rede WLAN da ponte rolante.
Se o cliente já possui uma rede WLAN, o ABUControl também pode ser logado na rede WLAN existente como parte integrante da WLAN.
Para este caso, as configurações do módulo WLAN (p. ex. endereço de IP, SSID, ...) podem ser ajustadas de acordo.
- Entrar em contato com a Assistência Técnica ABUS. Veja "Assistência Técnica ABUS".
Eliminar falhas no guindaste com o ABUControl
Se o guindaste com ABUControl não funcionar, ou não como esperado, a causa pode ser uma falha no ABUControl.
Códigos de falhas
Aparece um aviso no mostrador de matriz de LED:
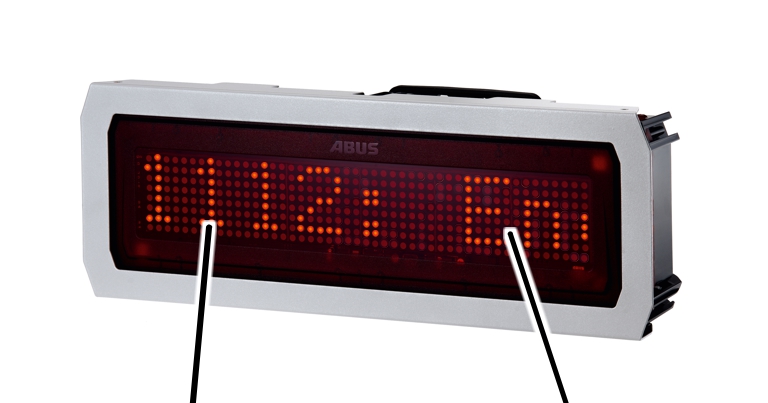
- No mostrador de matriz de LED são mostrados o código de erro e o aviso do ABUControl em forma de texto corrido.
A velocidade do texto pode ser configurada no KranOS, nos parâmetros movimento do guindaste ou nos parâmetros movimento do trole. Ver "Configurar parâmetros ampliados para os perfis de condução (perfil de movimentação do guindaste, perfil de movimentação do trole)‚", “Configurar parâmetros ampliados para os perfis de condução (perfil de movimentação do guindaste, perfil de movimentação do trole)‚”.
Confirmar os avisos
Os avisos mostrados estão subdivididos em três categorias, dependendo de seu grau de gravidade.
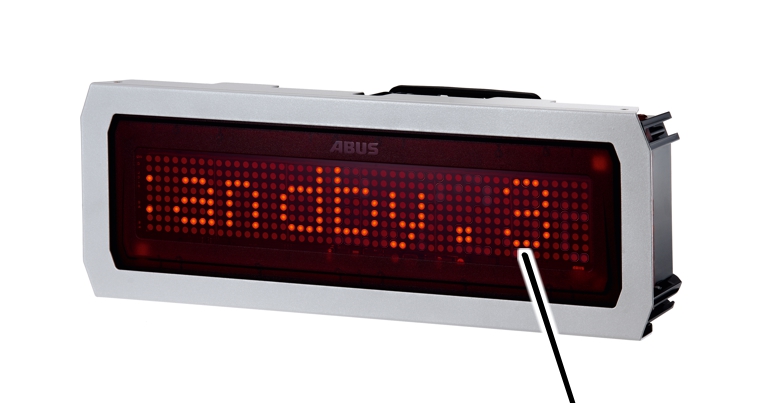
- A categoria é mostrada no final do aviso como "1", "2" ou "3".
- "3": Aviso de informação. O guindaste pode continuar sendo operado normalmente.
Para confirmar a indicação do aviso, pressionar o botão de parada de emergência ou a buzina.
- "2": Falha não muito grave. A função de parada de emergência é disparada e o guindaste fica parado.
Para confirmar a indicação do aviso, pressionar o botão de parada de emergência ou a buzina.
Se a falha não se repetir depois disso, o guindaste pode continuar sendo operado normalmente.
Se, depois disso, a falha se repetir novamente, o aviso não será mostrado de novo. O guindaste pode continuar sendo operado, entretanto, o eixo do guindaste que foi atingido pela falha só pode ser operado com microvelocidade.
- "1": Falha grave. A função de parada de emergência é disparada e o guindaste fica parado.
Para confirmar a indicação do aviso, pressionar o botão de parada de emergência ou a buzina. Se a falha foi ocasionada por um conversor de frequência, então, adicionalmente o guindaste deverá ser desligado completamente e então religado.
Se a falha não se repetir depois disso, o guindaste pode continuar sendo operado normalmente.
Se a falha se repetir novamente depois disso, o aviso será mostrado mais uma vez. A função de parada de emergência será disparada novamente.
Relacionar os avisos
Os dígitos na frente do aviso indicam onde (p. ex., em qual eixo do guindaste) ocorreu a falha e qual trole ou qual mecanismo de levantamento (se houver vários troles no guindaste) foi atingido.
Terceiro e quarto dígito do número da falha
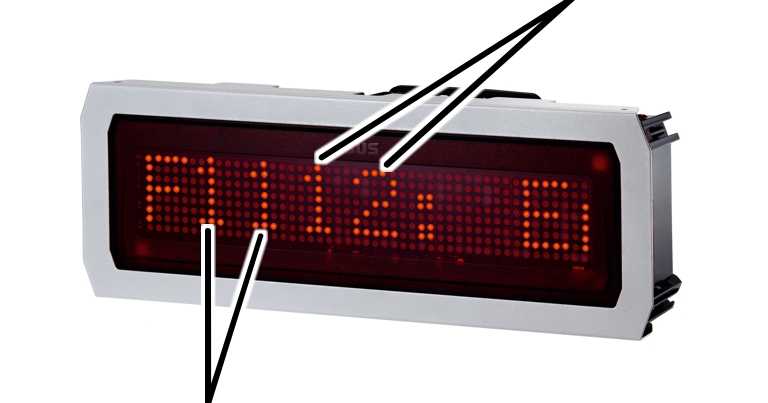
- Primeiro e segundo dígito: número do mecanismo de levantamento, do trole ou do acionamento do guindaste em combinação com o eixo do guindaste ou a área de função.
- Terceiro e quarto dígito: número da falha
Resultam disso as seguintes combinações para os primeiros dois dígitos:
Dígitos |
Local |
|---|---|
F00_ _ |
Erro geral |
F11_ _ |
Mec. levantamento 1, acionamento mec. levantamento 1 |
F12_ _ |
Mec. levant. 1, acionam mec. levant.2 |
F21_ _ |
Mec. levantamento 2, acionamento mec. levantamento 1 |
F22_ _ |
Mec. levant. 2, acionam mec. levant.2 |
F31_ _ |
Mec. levantamento 3, acionamento mec. levantamento 1 |
F32_ _ |
Mec. levant. 3, acionam mec. levant.2 |
F13_ _ |
Trole 1 |
F23_ _ |
Trole 2 |
F33_ _ |
Trole 3 |
F14_ _ |
Motorredutor da ponte rolante, conversor de frequência 1 |
F24_ _ |
Motorredutor da ponte rolante conversor de frequência 2 (somente em condução eletrônica da via e acionamento quádruplo do guindaste) |
O "acionamento do mecanismo de levantamento 2" (F_2_ _) é utilizado somente em talhas geminadas. Todos os demais mecanismos de levantamento têm apenas um acionamento do mecanismo de levantamento (F_1_ _)
‚Mecanismo de levantamento 2" e "mecanismo de levantamento 3" bem como "trole 2" e "trole 3" é válido para pontes rolantes com dois troles.
Normalmente, uma ponte rolante está equipada com um conversor de frequência para os dois motorredutores da ponte rolante (F14_ _). Em guindastes com condução eletrônica da via, cada um dos motorredutores possui um conversor de frequência próprio (F14_ _ e F24_ _). Em acionamentos quádruplos do guindaste, no caso de maiores consumos de potência, os quatro motorredutores da ponte rolante também podem estar divididos em dois conversores de frequência.
Dígitos |
Local |
|---|---|
F40_ _ |
Anticolisão |
F41_ _ |
Comando de desvio de rota |
F51_ _ |
Anticolisão para talhas trole 1 |
F52_ _ |
Anticolisão para talhas trole 2 |
F53_ _ |
Anticolisão para talhas trole 3 |
F60_ _ |
Proteção contra atropelamento |
Vista geral de avisos
Geral |
|---|
"F0001: Standby.3" O guindaste está ligado e em estado de espera. Destravar o botão de parada de emergência ou logar o aparelho transmissor para utilizar o guindaste. |
"F0003 CLP: escrita no cartão SD falhou.3" Ocorreu um erro ao salvar os dados no cartão SD no CLP. Verificar o cartão SD e, se necessário, inserir um cartão SD novo. |
"F0004 Contactora principal: erro de função.1" A contactora principal está ligada, porém deveria estar desligada, pois o botão de parada de emergência foi acionado. |
"F0032: Treinar posição.3" A função Treinamento no controle de posição está ativa |
"F0048: Assist. do gancho c/ restrição.3" O assistente do gancho só pode ser utilizado de modo restrito, por exemplo, quando não é possível erguer ou se o movimento do guindaste em determinada direção não for possível. |
Mecanismo de levantamento |
|---|
"F_ _05 Mecanismo de levantamento: medição do motor falhou.1" A medição elétrica do motor de elevação não foi bem sucedida ao ligar o guindaste. |
"F_ _17 Mec. de levantamento: limitador de emergência atingido.1" O gancho de suspensão passou por cima do ponto de comutação do dispositivo limitador de curso superior e acionou o limitador de emergência. Verificar o ponto de comutação e o limitador de curso da engrenagem. |
"F_ _20 Mec.levant: alt. máx. gancho excedida.1" O gancho de suspensão excedeu a altura máxima do gancho regulada. |
“F_ _26: Mec.levantamento: desgaste do cabo acima de 80 %.3” O cabo atingiu 80 % da maturidade para descarte. Providenciar inspeção periódica. |
„F_ _27: Mecanismo de levantamento Atenção! Desgaste do cabo acima de 100 %.3“ O cabo atingiu 100 % da maturidade para descarte. Não continuar a trabalhar com o guindaste. Providenciar inspeção periódica. |
"F_ _31 Mecanismo de levantamento: rotação muito alta/baixa.1" A rotação real do mecanismo de levantamento (medida pelo encoder absoluto) ultrapassa o limite de tolerância (muito alto/muito baixo) em comparação à rotação nominal do mecanismo de levantamento. |
"F_ _32 ou F_ _33 Mec. levantamento movim. uniforme: desvio muito grande.1" No controle da sincronização da movimentação de dois mecanismos de levantamento numa ponte rolante com dois mecanismos de levantamento ou em duas pontes rolantes com operação em tandem, ocorreu uma diferença de altura muito grande entre os dois ganchos de suspensão ao erguer ou ao baixar. |
"F_ _35 Conv.freq.mec.levant: desvio rotação mto.grande.1" Existe uma diferença entre o valor medido e o valor especificado para a rotação no conversor de frequência do mecanismo de levantamento. |
"F_ _36 Elevação de precisão: comutação falhou.1" Os relés de comutação entre dois bobinamentos não reagiram. |
"F_ _37 Mec.levant.: Erro segurança contra cabo não tensionado.3" Ao inicializar a segurança contra cabo não tensionado ocorreu uma falha. Eliminar a falha e repetir o procedimento. |
Trole |
|---|
"F_ _25 Mov. trole movimento uniforme: desvio muito grande.1" No controle da sincronização da movimentação de dois troles num guindaste com mais de um trole, ocorreu uma diferença de distância muito grande entre os dois troles durante o movimento dos troles. |
"F_ _26 Mov. do trole uniforme no tandem: desvio muito grande.1" No controle da sincronização da movimentação de dois troles em dois guindastes na operação em tandem, ocorreu uma diferença de distância muito grande entre os dois troles durante o movimento dos troles. |
"F_ _27 Mov. trole sensor dist.: fora da faixa deslocável dir.1" No sensor de distância do movimento do trole direito, o limite superior do valor de medição foi ultrapassado ou o limite inferior está abaixo do especificado. |
"F_ _28 Mov. trole sensor dist.: fora da faixa deslocável esq.1" No sensor de distância do movimento do trole esquerdo, o limite superior do valor de medição foi ultrapassado ou o limite inferior está abaixo do especificado. |
"F_ _29 Mov. trole sensor de dist. dir.: erro de diagnóstico.1" Erro de diagnóstico no sensor de distância do movimento do trole à direita. Em estado parado, o sensor de distância é testado internamente em intervalos regulares. Para o teste, as saídas do sensor de distância são comutadas por curto tempo. |
"F_ _30 Mov. trole sensor de dist. esq.: erro de diagnóstico.1" Erro de diagnóstico no sensor de distância do movimento do trole à esquerda. Em estado parado, o sensor de distância é testado internamente em intervalos regulares. Para o teste, as saídas do sensor de distância são comutadas por curto tempo. |
"F_ _40 Conv.freq. mov.trole: desvio de rotação muito grande.1" Existe uma diferença entre o valor medido e o valor especificado para a rotação no conversor de frequência do mecanismo de levantamento. |
"F_ _41 Mov. trole: sensor dist.dir.: sentido transl. invertido.1” O trole se move em sentido de translação diferente (sentido de translação conversor de frequência movimento do trole) do que o constatado pelo sensor de distância da direita. |
"F_ _42 Mov. trole: sensor dist. esq.: sentido transl.invertido.1” O trole se move em sentido de translação diferente (sentido de giro do conversor de frequência movimento do trole) do que o constatado pelo sensor de distância do movimento do trole da esquerda. |
Trole |
|---|
"F_ _49Mov. do trole à dir: relé não liga.1" Ao pressionar o botão para o movimento do trole à direita, o relé não liga. |
"F_ _50Mov. do trole à dir: relé não desliga.1" Ao soltar o botão para o movimento do trole à direita, o relé não desliga. |
"F_ _51 Mov. do trole à esq: relé não liga.1" Ao pressionar o botão para o movimento do trole à esquerda, o relé não liga. |
"F_ _52 Mov. do trole à esq: relé não desliga.1" Ao soltar o botão para o movimento do trole à esquerda, o relé não desliga. |
"F_ _53 Mov. trole acelerado: relé não liga.1" Ao pressionar o botão para "Movimento acelerado", o relé não liga. |
"F_ _54 Mov. trole acelerado: relé não desliga.1" Ao soltar o botão para o movimento acelerado do trole, o relé não desliga. |
Movimentação do guindaste |
|---|
"F_ _20 Mov. guind. mov.uniforme em tandem: desvio muito grande.1" No controle da sincronização da movimentação dos motorredutores da ponte rolante em dois guindastes na operação em tandem, ocorreu uma diferença muito grande entre as duas pontes rolantes durante a movimentação das mesmas. |
"F_ _28 Mov.guind.sensor dist.: fora da faixa deslocável avança.1" No sensor de distância da movimentação do guindaste para frente, o limite superior do valor de medição foi ultrapassado ou o limite inferior está abaixo do especificado. |
"F_ _29 Mov. guind. sensor dist.: fora da faixa desloc. recua.1" No sensor de distância da movimentação do guindaste para trás, o limite superior do valor de medição foi ultrapassado ou o limite inferior está abaixo do especificado. |
"F_ _30 Mov. guind. sensor de dist. avança: erro de diagnóstico.1" Erro de diagnóstico do sensor de distância da movimentação do guindaste para frente. Em estado parado, o sensor de distância é testado internamente em intervalos regulares. Para o teste, as saídas do sensor de distância são comutadas por curto tempo. |
"F_ _35 Conv.freq. mov.guind: desvio de rotação muito grande.1" Existe uma diferença entre o valor medido e o valor especificado para a rotação no conversor de frequência do mecanismo de levantamento. |
"F_ _31 Mov. guind. sensor de dist. recua: erro de diagnóstico.1" Erro de diagnóstico do sensor de distância na movimentação do guindaste para trás. Em estado parado, o sensor de distância é testado internamente em intervalos regulares. Para o teste, as saídas do sensor de distância são comutadas por curto tempo. |
"F_ _37 Guind.: sensor dist. avança: sentido translação invert..1” O guindaste se move em sentido de translação diferente (sentido de giro do conversor de frequência movimentação do guindaste) do que o constatado pelo sensor de distância da movimentação do guindaste para frente. |
"F_ _38 Guindaste: sensor dist.e translação recua: invertido.1" O guindaste se move em sentido de translação diferente (sentido de giro do conversor de frequência movimentação do guindaste) do que o constatado pelo sensor de distância da movimentação do guindaste para trás. |
Movimentação do guindaste |
|---|
"F_ _44 Safety: Parada segura (STO) na faixa limite curso.3“ Devido ao CLP, na faixa limite de curso, o guindaste ativou uma parada segura (STO) ao ultrapassar o ponto de comutação. |
"F_ _45 Mov. guindaste avança: relé não liga.1" Ao pressionar o botão "Movimentação do guind. p/ frente", o relé não liga. |
"F_ _46 Mov. guindaste avança: relé não desliga.1" Ao soltar o botão "Movimentação do guind. p/ frente", o relé não desliga. |
"F_ _47 Mov. guindaste recua: relé não liga.1" Ao pressionar o botão "Movimentação do guind. p/ trás", o relé não liga. |
"F_ _48 Mov. guindaste recua: relé não desliga.1" Ao soltar o botão "Movimentação do guind. p/ trás", o relé não desliga. |
"F_ _61 Mov. guind.acelerado: relé não liga.1" Ao pressionar o botão "Movimento guind. acelerado", o relé não liga. |
"F_ _62 Mov. guind.acelerado: relé não desliga.1" Ao soltar o botão "Movimentação guind. acelerado", o relé não desliga. |
Visão geral de avisos do limitador de curso de deslocação redundante e distanciadores móveis
Num limitador de curso de deslocação redundante, numa anticolisão para pontes rolantes ou numa anticolisão para talhas, são utilizados, num ponto de comutação, dois interruptores de alavanca em cruz para o fim de curso ou transmissores infravermelhos, a fim de aumentar a segurança adicionalmente. Se, ao transpor o ponto de comutação, não forem ativados simultaneamente os dois interruptores de alavanca em cruz para o fim de curso ou os transmissores infravermelhos, será exibido um aviso correspondente. Apesar disso, a ponte rolante ou o trole freiam de acordo com a função.
Movimentação do guindaste |
|---|
"F_ _26 Mov. guind.: Desac. fim curso redund. pos. inter. difer.3" |
"F_ _27 Mov. guind.: Desac. fim curso redund. pos. interr. dif.3" |
Anticolisão |
|---|
"F_ _16 Anticol: deslig.redund. 1/2 avança: pos.inter.difer.3” |
"F_ _17 Anticol: Desac.curso redun. 1/2 recua:pos.interr.dif.3" |
"F_ _18 Anticol: Desl. curso redund. 1/2 avan/rec: pos.interr.dif.3" |
"F_ _19 Anticol: Desac curso redun. 1/2 avança: pos.inter.difer.3” |
"F_ _20 Anticol: Desac curso redun. 1/2 recua:pos.interr.dif.3" |
"F_ _21 Anticol: Desac curso redun. 1/2 avan/rec: pos.interr.dif.3" |
Anticolisão para talhas |
|---|
"F_ _16 Antic. talhas: Desl.curso red. 1/2 dir: pos.inter.dif.3” |
"F_ _17 Antic talha Desl.curso redun. 1/2 esq: pos.inter.dif.3” |
"F_ _18 Antic talha Desl.curso redun. 1/2 dir/esq: pos.int.dif.3" |
"F_ _19 Anticol talha Desac.curso redun. 1/2 dir: pos.inter.dif.3” |
"F_ _20 Antic talha Desac.curso redund. 1/2 esq: pos.inter.dif.3” |
"F_ _21 Antic talha Desac.curso redund. 1/2 dir/esq: pos.int.dif.3" |
No mostrador de matriz de LED é indicado "WAITING":
Depois de alguns minutos após ligar a tensão de serviço do guindaste, é mostrado "WAITING" no mostrador de matriz de LED.
- O mostrador de matriz de LED não recebe nenhum sinal do comando do guindaste. Causa possível: O CLP está com problema ou com defeito.
- Se o guindaste inicializar após um curto tempo de espera, mas o mostrador de matriz de LED continuar mostrando "WAITING", então o mostrador de matriz de LED está com defeito ou o cabo elétrico do mostrador de matriz de LED está danificado.
No mostrador de matriz de LED é indicado "NO SIGNAL":
- O mostrador de matriz de LED já recebeu sinais válidos do comando do guindaste. Mas esses sinais foram interrompidos ou falharam.
Exibir avisos no KranOS
Os atuais códigos de falhas e avisos do ABUControl, códigos de falhas do conversor de frequência bem como um arquivo de log de todos os avisos ocorridos até o momento podem ser exibidos no KranOS.
Para esta etapa de trabalho, é necessário o acesso ao KranOS via laptop ou tablet. O usuário "CUSTOMER" (nível de acesso do usuário [1]) ou "SERVICE" (nível de acesso do usuário [2]) deve estar logado.
Código de falha do conversor de frequência
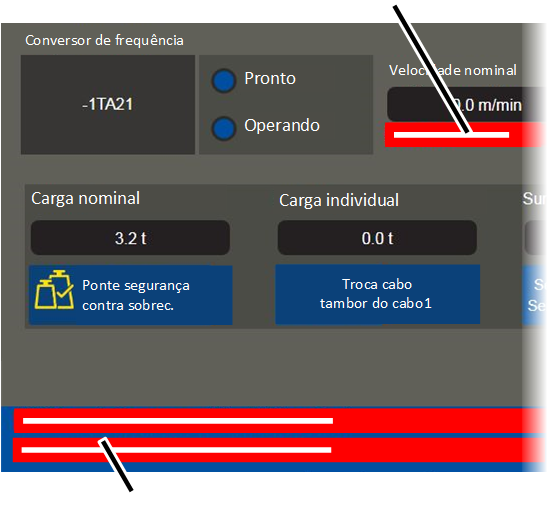
Indicação de todos os avisos do ABUControl:
- Nas janelas dos eixos do guindaste, na área inferior, são mostrados os avisos de falhas atuais do ABUControl para o respectivo eixo do guindaste.
Indicação dos códigos de falhas conversor de frequência:
- Na janela do eixo do guindaste correspondente, na área "Conversor de frequência", é mostrado o código de falha do conversor de frequência.
- Adicionalmente, é mostrado o código de erro do conversor de frequência juntamente com o aviso "F_ _ 01: Mec. levantamento: conversor de freq. código de erro: _ _ _", "F_ _ 01: Trole: conversor de frequência código de erro: _ _ _" ou "F_ _ 01: Guindaste: conversor de frequência código de erro: _ _ _" como aviso coletivo do ABUControl na área inferior.
Indicação do arquivo de log:
Ver "Exibir arquivo de log".
Assistência Técnica ABUS
Somente na Alemanha
- Caso seja conhecido, ter em mãos o código do produto, o número da série e número do cliente. Caso seja conhecido, ter em mãos o código do produto, o número da série e número do cliente.
- Entrar em contato com a Central de Assistência Técnica ABUS.
- Telefone: 02261-37-237
- Fora dos horários comerciais normais, deixe um recado na caixa de mensagens.
- A Assistência Técnica da ABUS retornará a ligação em breve.
- Se necessário, enviar a descrição da falha via fax ou e-mail para:
- Telefax: 02261-37-265
- E-mail: service@abus-kransysteme.de
Somente fora da Alemanha
- Entrar em contato com o estabelecimento da ABUS ou com a oficina autorizada do local para serviços em guindastes.
O estabelecimento da ABUS ou a oficina autorizada do local para serviços em guindastes fornecem informações sobre os dados, pessoas de contato e meios de acesso.