Na pierwszy rzut oka:
Ogólne informacje
Dotyczy każdego, kto pracuje suwnicą, przy suwnicy lub w jej pobliżu
Najpierw
Korzystanie z niniejszego podręcznika produktu
W niniejszym podręczniku produktu zastosowano następujące symbole:
- Jest to instrukcja działania, wzywająca do wykonania określonej czynności roboczej.
- To jest wynik działania, informujący, co dzieje się w urządzeniu.
- To jest wyliczenie.
Tylko w przypadku…
Obramowany kreskowaną linią obszar dotyczy tylko określonych typów konstrukcji, wariantów lub opcji. Warunek ważności tego punktu wymaga podania na początku tytułu „Tylko w przypadku...“.
Wskazówki dotyczące niniejszego podręcznika produktu
Przed przystąpieniem do pracy przeczytaj uważnie podręcznik produktu. W każdym przypadku przestrzegać także innych podręczników produktu, dotyczących osprzętu i komponentów.
Następnie podręcznik produktu przechowuj w pobliżu suwnicy. Podręcznik musi być dostępny dla każdego, kto pracuje suwnicą lub przy suwnicy.
Podręcznik produktu przekaż wraz z suwnicą, jeżeli jest sprzedawana, oddawana w leasing itp.
Użycie zgodne z przeznaczeniem.
ABUControl to modułowy sterownik suwnicy oparty na centralnym sterowniku PLC I różnych urządzeniach CAN, komunikujących się ze sobą za pośrednictwem sieci magistrali CAN. Służy on do sterowania suwnicą pomostową ABUS z jednym lub wieloma wózkami za pomocą sterownika radiowego ABURemote lub kasety sterowniczej ABUCommander.
- ABUControl to modułowy, sieciowy sterownik suwnicy. Wszystkie komponenty układu ABUControl są wzajemnie dostrojone i ustawione. Poszczególne urządzenia CAN lub inne komponenty mogą być wymieniane tylko na oryginalne części zamienne o identycznej konstrukcji.
- Sterownika ABUControl używać tylko z ustawieniami fabrycznymi, specyficznymi dla instalacji ABUS.
- ABUControl stosować tylko do suwnic pomostowych ABUS. Nie podłączać do obcych produktów.
- Ustawienia w KranOS mogą być wprowadzane tylko przez personel o odpowiednich kwalifikacjach.
Przepisy
W momencie wyprodukowania urządzenie jest zbudowane i sprawdzone zgodnie ze wszystkimi europejskimi normami i przepisami. Które zasady stanowią podstawę konstruowania i budowy, podano w deklaracji zgodności lub w deklaracji włączenia. Zasady te muszą być przestrzegane także przy montażu, w eksploatacji, kontroli i utrzymaniu; dotyczy to także obowiązujących przepisów bezpieczeństwa pracy.
Które z tych przepisów znajdują zastosowanie w danym przypadku, zależy głównie od warunków eksploatacji suwnicy i od krajowych przepisów. Należy zapoznać się z obowiązującymi, aktualnymi przepisami i zasadami bezpieczeństwa pracy oraz przestrzegać ich! Patrz także deklaracja zgodności lub deklaracja wbudowania.
Gwarancja
- ABUS nie odpowiada za szkody, spowodowane użyciem niezgodnym z przeznaczeniem, niedostatecznymi kwalifikacjami personelu, nieprawidłowym wykonywaniem prac, zmianami, przebudowami i innymi zmianami w obrębie suwnicy lub jej komponentów, na które firma ABUS nie udzieliła zgody.
- Roszczenia gwarancyjne przepadają w razie samowolnego wprowadzenia zmian w obrębie suwnicy i jej komponentów, w przypadku montażu, użytkowania i konserwowania urządzenia w sposób inny, niż opisany w niniejszym podręczniku produktu, a także w razie korzystania z innych części zamiennych niż oryginalne części ABUS.
- Bezpieczna praca suwnicy i jej komponentów jest zagwarantowana tylko pod warunkiem stosowania oryginalnych części zamiennych ABUS.
Zasady bezpieczeństwa
Przestrzegać tych wskazówek dla bezpiecznego obchodzenia się z suwnicą. Szczególne informacje o zagrożeniach są podane w odpowiednim punkcie, w którym dane zagrożenie występuje.
- Także po użyciu przycisku zatrzymania awaryjnego w sterowniku suwnicy i sterowniku wózka suwnicowego występują nadal wysokie napięcia, które mogą spowodować śmierć.
- Przed pracami przy suwnicy odłączyć przewody sieci zasilających i poczekać co najmniej 15 minuty do spadku napięcia.
ABUControl
Opis urządzenia
ABUControl składa się z następujących komponentów:
- sterownik suwnicy
- sterownik wózka suwnicowego
- Absolutny enkoder bębna na bębnie linowym
- układ pomiarowy obciążenia na mechanizmie podnoszenia
- Absolutny enkoder bębna na silniku podnoszenia (opcja)
- Czujnik odległości na wózku lub na wózkach (opcja)
- Czujnik odległości na suwnicy (opcja)
- Inne ograniczniki ruchu (wyłącznik z dźwignią krzyżową i/lub zapory świetlne z lustrem (opcja)
- wyświetlacz mozaikowy LED
- Inne wyłączniki z dźwignią krzyżową do sterowania parametrami torowiska (opcja)
- Miernik nachylenia na wózku (opcja)
Ogólny widok sterownika suwnicy:
Sterownik ma różną konstrukcję zależnie od typu suwnicy. Dla orientacji można wykorzystać poniższy schemat.
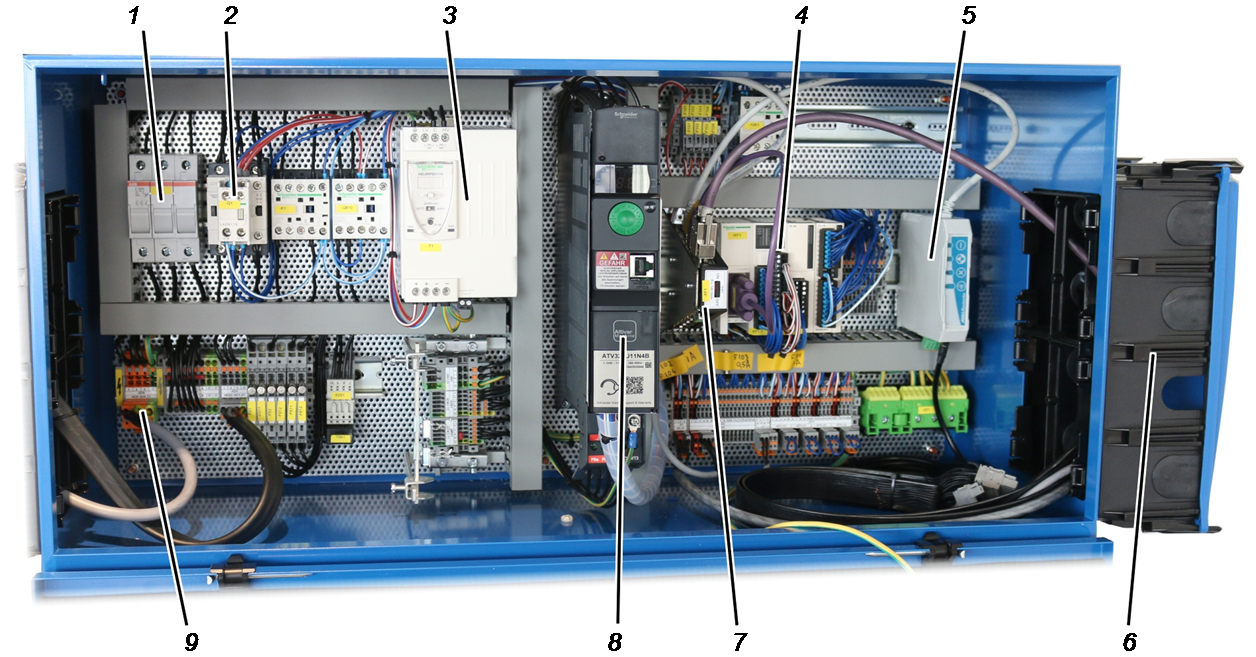
- 1: rozłącznik bezpiecznikowy
- 2: stycznik główny
- 3: zasilacz
- 4: konwerter sygnałów wejściowych i wyjściowych
- 5: odbiornik ABURemote
- 6: obudowa kołnierzowa
- 7: rozdzielacz sygnału CAN
- 8: przetwornica częstotliwości
- 9: zasilanie prądowe
Ogólny widok sterownika wózka suwnicowego
Sterownik wózka suwnicowego ma różną konstrukcję w zależności od typu suwnicy. Dla orientacji można wykorzystać poniższy schemat.
1 2 3 4 5
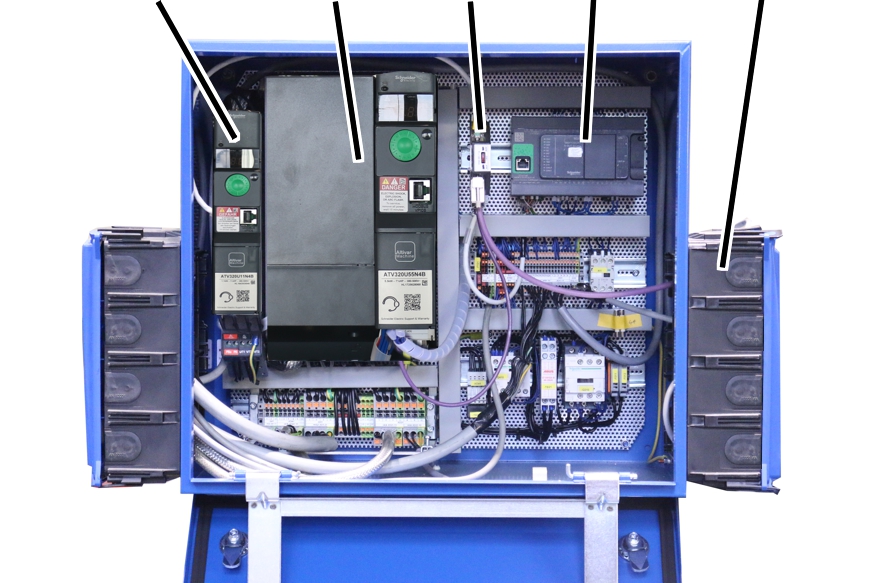
- 1: przetwornica częstotliwości napędu jazdy wózka
- 2: przetwornica częstotliwości mechanizmu podnoszenia
- 3: rozdzielacz sygnału CAN
- 4: sterownik PLC
- 5: obudowa kołnierzowa
Dotyczy tylko absolutnego enkodera bębna ‚AWG‘
Absolutny enkoder bębna ‚AWG‘ (na wyłączniku granicznym przekładni ‚GGS‘):
- 1: przekaźnik i listwa kołkowa do dodatkowych funkcji sterowania (opcja)
- 2: przełącznik obrotowy do ustawiania adresu urządzenia (opcja)
- 3: przycisk do resetowania adresu urządzenia
- 4: płytka drukowana
- 5: przełącznik terminatora
- 6: złącze do sieci magistrali CAN i sieci Modbus
Dotyczy tylko absolutnego enkodera bębna ‚Kübler‘
Absolutny enkoder bębna ‚Kübler‘ (na wyłączniku granicznym przekładni ‚GPK‘):
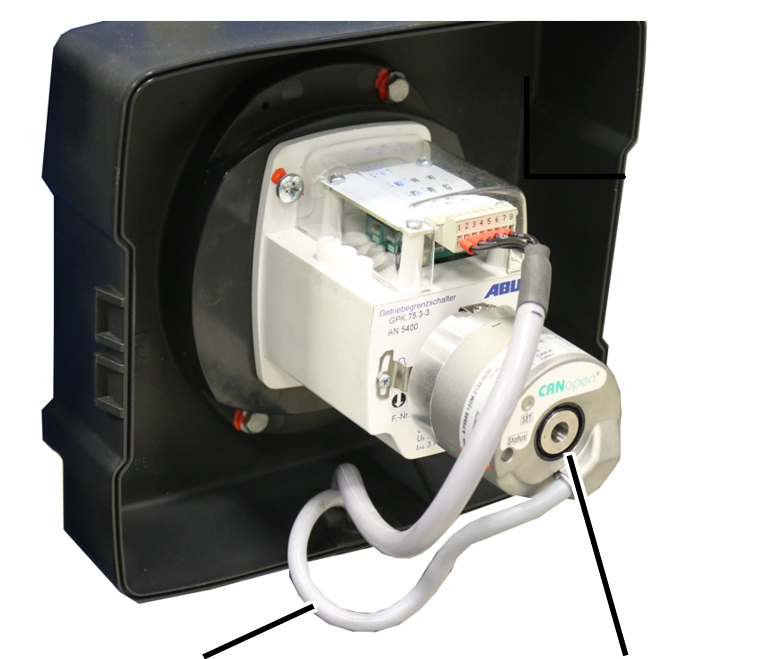
- 1: przewód magistrali CAN
- 2: absolutny enkoder bębna ‚Kübler‘
Cechy użytkowe
ABUControl:
- ABUControl to modułowy sterownik oparty na sprawdzonych podzespołach elektronicznych automatyzacji. Różne moduły na suwnicy są połączone w sieć, tworząc inteligentny układ sterowania funkcjami suwnicy.
- ABUControl współpracuje z PLC jako centralną jednostką komputerową. Analizuje on polecenia sterujące przychodzące ze sterownika radiowego lub kasety sterowniczej oraz wszystkie komunikaty zwrotne z absolutnych enkoderów bębnów, ograniczników ruchu (wyłączniki z dźwignią krzyżową, zapory świetlne, …) oraz innych modułów. Na tej podstawie ABUControl steruje napędami jazdy oraz napędami podnoszenia suwnicy.
- Osie jezdne (jazdy suwnicy i jazdy wózka) są wyposażone w przetwornice częstotliwości. Dzięki temu sterownik ABUControl umożliwia komfortowe ustawianie profili ruchu. Na życzenie także mechanizm podnoszenia może być wyposażony w przetwornice częstotliwości, aby umożliwić wybieranie i ustawianie profili ruchu także dla mechanizmu podnoszenia.
- Położenie haka mechanizmu podnoszenia i prędkość podnoszenia są rejestrowane przez absolutny enkoder bębna. Dzięki temu ABUControl zna prędkość obrotową mechanizmu podnoszenia. Umożliwia to realizację określonych funkcji dodatkowych (np. regulacja współbieżności mechanizmu podnoszenia). Najwyższe i najniższe położenie haka są dodatkowo rejestrowane przez elektromechaniczny wyłącznik graniczny przekładni.
- Suwnica z układem sterowania ABUControl jest sterowana sterownikiem radiowym ABURemote. Umożliwia to komfortową obsługę niektórych funkcji dodatkowych (np. systemu zapobiegającego kołysaniu ładunku) pilotem sterowania. Jeżeli suwnica jest sterowana przez inny sterownik radiowy, niektóre dodatkowe funkcje (np. system zapobiegający kołysaniu ładunku) nie są w ogóle dostępne lub są dostępne w ograniczonym zakresie.
- Dotyczy tylko suwnicy z kasetą sterowniczą (opcja): suwnica może być sterowana także za pomocą kasety sterowniczej. Niektóre funkcje układu sterowania ABUControl (np. system zapobiegający kołysaniu ładunku) nie mogą być sterowane z kasety sterowniczej lub tylko w ograniczonym zakresie.
- Na wyświetlaczu mozaikowym LED są wyświetlane informacje robocze układu sterowania ABUControl. Wyświetlane są także komunikaty o stanie i komunikaty o błędach różnych komponentów suwnicy, co umożliwia szybkie i proste usuwanie błędów.
- Dotyczy tylko wersji z podwójną prędkością podnoszenia (opcja): ta opcja umożliwia zwiększenie prędkości podnoszenia do 200% (= podwojenie). To pozwala na szybszą pracę z suwnicą. Maksymalna osiągalna dodatkowa prędkość podnoszenia (powyżej 100 %) zależy od zawieszonego ładunku.
- Tylko przy suwie superdokładnym (opcja): Za pomocą tej funkcji można wykonywać mechanizmem do podnoszenia szczególnie powolne podnoszenie i opuszczanie. Umożliwia to bardzo dokładne pozycjonowanie ładunku. Suw superdokładny można włączać i wyłączać pilotem sterowania lub kasetą sterowniczą.
W napędach podnoszenia z przełączaniem biegunów przetwornica częstotliwości, przy aktywowanym suwie superdokładnym, jest przełączana z uzwojenia dla dużej prędkości podnoszenia na uzwojenie dla małej prędkości podnoszenia.
W napędach podnoszenia bez przełączania biegunów z tylko jednym uzwojeniem (np. GM7000.2) obroty silnika podnoszenia są kontrolowane przez przetwornicę częstotliwości z osobnego enkodera bębna, umożliwiając osiąganie pełnego momentu obrotowego także przy bardzo małej prędkości podnoszenia, dzięki czemu ładunek może być utrzymany do momentu zatrzymania także bez hamulca.
KranOS:
- KranOS to interfejs graficzny użytkownika do konfigurowania sterownika ABUControl.
- Operator suwnicy i (przeszkolony konserwator) mogą za pomocą komputera (np. laptopa lub tabletu) uzyskać dostęp do systemu operacyjnego KranOS i zmieniać w ten sposób ustawienia lub wyświetlać sobie dane eksploatacyjne.
- Dostęp do systemu KranOS nie wymaga specjalnego oprogramowania lub aplikacji. Dostęp wymaga jedynie zwykłej przeglądarki internetowej.
- Dostęp do interfejsu KranOS (z wyjątkiem wyświetlacza danych roboczych) jest chroniony nazwą użytkownika i hasłem. Poszczególni użytkownicy mają różne poziomy uprawnień. Im wyższy poziom uprawnień użytkownika, tym więcej ustawień można wywołać i zmienić.
Oprzewodowanie i programowanie sterownika ABUControl:
- ABUControl składa się z centralnego sterownika z pamięcią programowalną (PLC) i szeregu urządzeń CAN (np. absolutnego enkodera bębna, przetwornicy częstotliwości,…), które komunikują się ze sobą przez sieć magistrali CAN.
- ABUControl jest zbudowany z modułów zgodnych ze standardem przemysłowym; które w razie potrzeby można łatwo indywidualnie wymieniać. Dzięki temu w razie uszkodzenia nie trzeba wymieniać całego sterownika. Można wymieniać indywidualne komponenty.
- Wszystkie moduły sterownika ABUControl są połączone ze sobą złączami wtykowymi. Umożliwia to ich szybkie rozłączanie.
- Każda suwnica ze sterownikiem ABUControl jest indywidualnie parametryzowana. Dzięki temu sterownik zna parametry odnośnej suwnicy oraz wyposażenie w opcjonalne komponenty.
- Po wymianie urządzenia CAN są programowane przez centralny sterownik PLC. W niektórych urządzeniach następuje to automatycznie albo z wykorzystaniem odpowiedniej funkcji w KranOS.
- Po wymianie centralny sterownik PLC musi zostać zaprogramowany za pomocą karty SD zgodnie z indywidualnymi danymi Klienta. Dzięki temu zachowane zostają indywidualne dane suwnicy.
- ABUControl jest od podstaw zaprojektowany na kompatybilność elektromagnetyczną (EMC). Zapobiega to skutecznie zakłóceniom powodowanym przez fale elektromagnetyczne z innych urządzeń i instalacji przemysłowych.
- Na wyjściach i wejściach centralnego sterownika PLC, przetwornic częstotliwości i konwerterów można testować sygnały sterujące zwykłymi przyrządami pomiarowymi.
- Oprócz sieci magistrali CAN niektóre komponenty są połączone ze sobą w sieci Ethernet. Jest to między innymi moduł WLAN, tworzący sieć, potrzebną do nawiązywania połączenia między laptopem lub tabletem i PLC. Jeżeli są używane dodatkowe urządzenia sieciowe Ethernet (np. radiowy moduł danych), wszystkie urządzenia sieciowe Ethernet są podłączone do przełącznika Ethernet, działającego jako rozdzielacz.
- Oprócz sieci magistrali CAN niektóre komponenty mogą być połączone ze sobą w sieci Modbus.
Synchronizacja prędkości jazdy wózka
- Jeżeli suwnica jest wyposażona w więcej niż jeden wózek, sterownik ABUControl realizuje synchroniczną jazdę wszystkich wózków w ruchu synchronicznym. Dzięki temu w ruchu synchronicznym z bardzo wąskim zakresem tolerancji wózki mają identyczną prędkość jazdy oraz przyspieszenie i czas hamowania.
- Synchronizacja prędkości jazdy wózków zwiększa bezpieczeństwo transportu wspólnego ładunku.
- Synchronizacja prędkości jazdy wózków działa także, gdy typowielkości wózków są różne i gdy (w trybie pojedynczym) ich prędkości jazdy są różne.
- Synchronizacja prędkości jazdy wózków jest możliwa dla maks. trzech wózków w jednej suwnicy.
W trybie sterowania tandemowego: synchronizacja prędkości jazdy wózków jest możliwa na obu suwnicach w trybie sterowania tandemowego do maks. dwóch wózków każdej suwnicy.
Synchronizacja prędkości jazdy mechanizmu podnoszenia
- Jeżeli suwnica jest wyposażona w więcej niż jeden mechanizm podnoszenia oraz w przetwornice częstotliwości, sterownik ABUControl realizuje synchroniczne podnoszenie i opuszczanie w ruchu synchronicznym. Dzięki temu w ruchu synchronicznym z bardzo wąskim zakresem tolerancji mechanizmy podnoszenia mają identyczną prędkość podnoszenia oraz przyspieszenie i czas hamowania.
- Synchronizacja prędkości mechanizmów podnoszenia zwiększa bezpieczeństwo transportu wspólnego ładunku.
- Synchronizacja prędkości mechanizmów podnoszenia działa także, gdy typowielkości wózków są różne i gdy (rozpatrując indywidualnie) ich prędkości podnoszenia są różne.
- Synchronizacja prędkości wyrównuje różne obciążenia mechanizmów podnoszenia wynikające z nierównomiernego rozkładu ciężaru ładunku. Dzięki temu nawet ładunek o nierównomiernym rozkładzie ciężaru jest podnoszony i opuszczany synchronicznie przez wszystkie mechanizmy podnoszenia.
- Synchronizacja prędkości mechanizmów podnoszenia jest możliwa dla maks. trzech mechanizmów podnoszenia w jednej suwnicy.
W trybie sterowania tandemowego: synchronizacja prędkości mechanizmów podnoszenia jest możliwa na obu suwnicach w trybie sterowania tandemowego do maks. dwóch mechanizmów podnoszenia w każdej suwnicy.
- W bliźniaczych mechanizmach podnoszenia: w obszarze fazy hamowania przed najwyższym położeniem haka synchronizacja prędkości jest wyłączona. Dzięki temu lina jest nawijana równomiernie na oba bębny linowe.
Profile ruchu
- W suwnicach z napędami wyposażonymi w przetwornice częstotliwości sterownik ABUControl umożliwia dopasowanie sterowania napędów. Umożliwia to wzajemne dopasowanie napędu podnoszenia i napędów jazdy pod względem charakterystyki przyspieszenia i hamowania oraz prędkości maksymalnej i minimalnej do własnych potrzeb.
- Parametry do ustawiania są przy tym tak ograniczone, że zapewnione jest ustawienie suwnicy w bezpiecznych granicach. W przeciwnym razie nadmierne przyspieszenie mogłoby np. spowodować przeciążenie konstrukcji nośnej (budynku).
- W sterowniku profili ruchu w KranOS można przełączać między płynnym i dwustopniowym profilem ruchu.
- Umożliwia to wzajemne dopasowanie profili ruchu różnych suwnic, aby uzyskać podobne charakterystyki pracy.
Bezpiecznik przeciążeniowy
- Sterownik ABUControl rejestruje ładunki zawieszone na wszystkich mechanizmach podnoszenia i zabezpiecza indywidualnie wszystkie mechanizmy podnoszenia przed przeciążeniem oraz przed przekroczeniem obciążenia sumarycznego suwnicy. Ponadto kontroluje on kierunek obrotu i prędkość obrotową wszystkich mechanizmów podnoszenia i zapewnia bezpieczne wyłączenie w razie nadmiernej prędkości obrotowej.
- ABUControl mierzy bezpośrednio zawieszony ładunek.
- Do rejestracji ładunku stosowany jest układ pomiarowy obciążenia. Składa się on z jednego czujnika obciążenia lub trzpienia mierniczego.
- Układ pomiarowy obciążenia służy przede wszystkim do ustalania przeciążenia suwnicy a nie do dokładnego ważenia zawieszonego ładunku. Również wskaźnik obciążenia w pilocie sterowania lub wyświetlacz mozaikowy LED służą do orientacyjnego oszacowania ciężaru ładunku. Układ pomiarowy obciążenia nie może być legalizowany. Układ pomiarowy obciążenia ma dokładność od±2 % do 5 % maksymalnego udźwigu suwnicy.
Sterowanie parametrami torowiska przy pomocy wyłączników z dźwignią krzyżową (wariant):
- Parametry torowiska obejmują wszystkie cechy hali, mogące mieć wpływ na jazdę suwnicy, jazdę wózka oraz podnoszenie/opuszczanie suwnicy. Obejmują one początek i koniec torowiska, przeszkody, obszary zablokowane, klapy dla suwnicy itp.
- sterowanie parametrami torowiska przez ABUControl umożliwia dostosowanie i ograniczenie wszystkich osi suwnicy zależnie od parametrów torowiska. Może to być np. redukcja prędkości przed przeszkodami lub zatrzymywanie się w określonych pozycjach. Ponadto określone obszary mogą być całkowicie zablokowane do przejazdu albo w danej hali mogą być zdefiniowane strefy obciążeń częściowych.
- Jeżeli suwnica jest wyposażona w sterowanie parametrami torowiska, w profilu hali zintegrowane są także punkty przesterowania do wyłączenia wstępnego i końcowego suwnicy i wózka.
- Do rejestracji pozycji suwnicy i wózka wykorzystywane są wyłączniki z dźwignią krzyżową.
- Do rejestracji pozycji mechanizmu podnoszenia wykorzystywany jest absolutny enkoder bębna.
- Do rejestracji ładunku stosowany jest układ pomiarowy obciążenia. Składa się on z jednego czujnika obciążenia lub trzpienia mierniczego.
Sterowanie parametrami torowiska za pośrednictwem pozycji suwnicy (wariant):
- Parametry torowiska obejmują wszystkie cechy hali, mogące mieć wpływ na jazdę suwnicy, jazdę wózka oraz podnoszenie/opuszczanie suwnicy. Obejmują one początek i koniec torowiska, przeszkody, obszary zablokowane, klapy dla suwnicy itp.
- sterowanie parametrami torowiska przez ABUControl umożliwia dostosowanie i ograniczenie wszystkich osi suwnicy zależnie od parametrów torowiska. Może to być np. redukcja prędkości przed przeszkodami lub zatrzymywanie się w określonych pozycjach. Ponadto określone obszary mogą być całkowicie zablokowane do przejazdu albo w danej hali mogą być zdefiniowane strefy obciążeń częściowych.
- Jeżeli suwnica jest wyposażona w sterowanie parametrami torowiska, w profilu hali zintegrowane są także punkty przesterowania do wyłączenia wstępnego i końcowego suwnicy i wózka.
- Do rejestracji pozycji suwnicy i wózka wykorzystywany jest absolutny system pomiarowy. Może być on oparty np. na laserowym czujniku odległości lub na taśmie magnetycznej w szynoprzewodzie.
- Do rejestracji pozycji mechanizmu podnoszenia wykorzystywany jest absolutny enkoder bębna.
- Do rejestracji ładunku stosowany jest układ pomiarowy obciążenia. Składa się on z jednego czujnika obciążenia lub trzpienia mierniczego.
- Przeszkody można w KranOS tworzyć, programować, edytować lub usuwać.
- Przeszkodę definiuje się i tworzy jako prostopadłościan za pomocą dwóch punktów narożnych.
W przypadku bardziej złożonych przeszkód można je budować z kilku prostopadłościanów, definiując każdy z nich za pomocą dwóch punktów narożnych. Należy przy tym pamiętać, aby prostopadłościany na siebie nachodziły, gdyż systemy pomiarowe mają określoną tolerancję.
System zapobiegający kołysaniu ładunku
- System zapobiegający kołysaniu ładunku znacząco redukuje kołysanie haka ładunkowego podczas jazdy wózka suwnicowego i jazdy suwnicy.
- System zapobiegający kołysaniu ładunku jest oparty na obliczeniach matematycznych. Są przy tym uwzględniane prędkości jazdy suwnicy i wózka, położenie haka i odstęp od haka ładunkowego do środka ciężkości ładunku (a tym samym długość zawiesia). Silniki jazdy są następnie tak przyspieszane i hamowane przez sterownik ABUControl, aby ruch jazdy przeciwdziałał ruchowi kołysania, powodując jego tłumienie.
- System zapobiegający kołysaniu ładunku można włączać i wyłączać sterownikiem ABURemote. Ustawioną wartość odstępu między hakiem ładunkowym i środkiem ciężkości ładunku można zmieniać za pomocą sterownika ABURemote.
- System zapobiegający kołysaniu ładunku może na podstawie obliczeń matematycznych tylko ograniczać kołysanie przez przyspieszanie i hamowanie. Nie ma możliwości skompensowania czynników zewnętrznych, jak uderzenia o przeszkody itp.
- Drogi przyspieszania i hamowania suwnicy i wózka nie zmieniają się w istotny sposób pod wpływem systemu zapobiegającego kołysaniu ładunku.
- System zapobiegający kołysaniu ładunku działa początkowo tylko na pojedynczym mechanizmie podnoszenia lub suwnicy z wieloma wózkami w trybie sterowania indywidualnego, gdy niewykorzystywany wózek znajduje się w pozycji parkowania (hak ładunkowy dojechał do górnego wyłącznika granicznego podnoszenia).
W ruchu synchronicznym kilku wózków lub w trybie sterowania tandemowego system zapobiegający kołysaniu ładunku musi być osobno włączany.
Obliczenie systemu zapobiegającego kołysaniu ładunku funkcjonuje w ruchu synchronicznym wielu wózków lub w trybie sterowania tandemowego prawidłowo tylko, gdy odstępy ładunku od środków ciężkości są identyczne na obu mechanizmach podnoszenia. Tak więc przy równomiernym obciążeniu położenie haka i długość zawiesia po zsumowaniu muszą dawać zawsze tę samą długość całkowitą. W" przeciwnym razie może się zdarzyć, że system zapobiegający kołysaniu ładunku spowoduje nawet nasilenie kołysania ładunku.
Moduły asystentów operatora sterowanie hakiem i centrowanie haka:
- Sterowanie hakiem umożliwia ręczne przesuwanie haka ładunkowego.
W kierunku, w którym hak ładunkowy jest wychylany lub pociągany, przemieszcza się zarówno suwnica jak i wózek. - Funkcja centrowania haka powoduje, że hak ładunkowy z zawieszonym ładunkiem w trakcie „podnoszenia“ ustawia się automatycznie pionowo nad ładunkiem. Ułatwia to i przyspiesza pozycjonowanie wózka w pionie. Umożliwia to w razie potrzeby zredukowanie ciągnięcia po skosie.
- Funkcję sterowania hakiem/centrowania haka można włączyć i wyłączyć za pośrednictwem sterownika radiowego ABURemote korzystając z przycisku szybkiego dostępu.
- Moduły asystentów operatora działają przez precyzyjny pomiar odchylenia liny. Na trawersie stałej, obudowie bębna lub na ramie wózka umieszczony jest miernik nachylenia , mierzący odchylenie liny. Ustawienie miernika nachylenia można dostosować w systemie operacyjnym KranOS.
- Aby móc wykorzystać tę funkcję, przed uruchomieniem musi być
wielokrotnie przeprowadzony cykl kalibrowania od dolnego do górnego od
dolnego do górnego położenia krańcowego.
W ten sposób wyznaczana jest pozycja zerowa miernika nachylenia. Kalibracja miernika nachylenia jest aktywowana w systemie operacyjnym KranOS. - Moduły asystentów operatora działają tylko na pojedynczym mechanizmie podnoszenia lub suwnicy z wieloma wózkami przy sterowaniu indywidualnym, jeśli nieużywany wózek znajduje się w pozycji parkowania (hak ładunkowy dojechał do górnego wyłącznika krańcowego podnoszenia).
- Gdy funkcja sterowanie hakiem/centrowanie haka jest aktywna, nie może być uaktywnione sterowanie pozycjonowaniem, co oznacza, że z funkcji tych nie można korzystać jednocześnie.
Sterowanie pozycjonowaniem
- Wykorzystując sterowanie pozycjonowaniem można dojechać hakiem ładunkowym do ustalonych wcześniej pozycji (ręcznie lub liniowo) lub objechać trasę obejmującą do 8 pozycji. Pojedyncze pozycje (ręczne lub liniowe) można utworzyć lub zmienić w systemie operacyjnym KranOS.
Pozycji trasy nie można utworzyć ani zmienić w systemie operacyjnym KranOS.
- Sterowanie pozycjonowaniem jest włączane i wyłączane za pomocą ABURemote. Pozycje do objechania można wybierać i zapisywać przy pomocy pilota sterowania ABURemote. Patrz podręcznik produktu „ABUS sterownik radiowy ABURemote“.
- Przy aktywnym sterowaniu pozycjonowaniem PTP i programowaniem przez sterowanie pozycjonowaniem PTP nie można zmieniać stanu systemu zapobiegającego kołysaniu ładunku. Dostęp do funkcji systemu zapobiegającego kołysaniu ładunku jest w tych trybach zablokowany (klawisze szybkiego dostępu i menu).
- Przy aktywnym PTP i programowaniem przez PTP przełączenie Indywidualnie/Wspólnie powoduje błąd i nie można prawidłowo zakończyć procedury.
- Aktywowania suwu superdokładnego nie można zmienić, jeśli aktywny jest tryb pozycjonowania PTP i programowania przez PTP
System antykolizyjny
- System antykolizyjny w suwnicy i na wózkach zapobiega kolizji dwóch suwnic (lub dwóch wózków) z dużą lub małą prędkością jazdy.
- System antykolizyjny jest realizowany, zależnie od zastosowania, jako zapora świetlna z lustrem lub czujnik odległości z wiązką laserową.
- Zapory świetlne z lustrem i czujniki odległości mogą być wrażliwe na działanie takich czynników jak pył, śnieg lub cząstki stałe w powietrzu. Gdy wiązka światła lub wiązka laserowa zostanie przerwana, suwnica lub wózek wyhamowują i zatrzymują się.
Synchronizacja pracy w tandemie:
- Synchronizacja pracy w tandemie pozwala na jednoczesne sterowanie pracą dwóch suwnic pomostowych przenoszących wspólnie ten sam ładunek przy pomocy tylko jednego nadajnika.
- Synchronizacja pracy w tandemie działa we współpracy z synchronizacją prędkości. ABUControl reguluje przy tym synchroniczną jazdę wózka i suwnicy w trybie sterowania tandemowego oraz synchroniczne podnoszenie (opcja). Dzięki temu suwnice mają w swych osiach identyczną prędkość i przyspieszenie oraz czas hamowania z bardzo wąskim zakresem tolerancji.
- Synchronizacja pracy w tandemie zwiększa bezpieczeństwo transportu wspólnego ładunku.
- Synchronizacja pracy w tandemie funkcjonuje także, gdy suwnice mają różne maksymalne udźwigi i (rozpatrując indywidualnie) różne maksymalne prędkości.
- Synchronizacja pracy w tandemie umożliwia podnoszenie ładunków, przekraczających maksymalny udźwig indywidualnej suwnicy pracującej w ramach urządzenia suwnicowego. Ponieważ ładunek obciąża obie suwnice, można zsumować udźwigi obu suwnic, niezależnie od tego czy ich maksymalne udźwigi są identyczne czy różne. Przy nierównomiernym rozłożeniu obciążenia całkowity maksymalny udźwig jest odpowiednio mniejszy.
- W trybie sterowania tandemowego sterownik ABUControl obu suwnic łączą się ze sobą bezprzewodowo przez radiowy moduł danych i przekazują sobie wzajemnie informacje o trybie pracy.
- Są przy tym porównywane odpowiednie parametry (np. „Czas przyspieszenia“, „Czas hamowania“ i „Prędkość Maksimum“) obu suwnic i w miarę możliwości są wyrównywane tak, aby obie suwnice były kompatybilne. Profile jazdy obu suwnic muszą być ustawione identycznie (np. „bezstopniowo“).
- Umożliwia to m.in. wspólną ocenę wszystkich ograniczników jazdy na suwnicy i wózku, wyłączników granicznych podnoszenia oraz bezpieczników przeciążeniowych. Jeżeli jedna z osi jednej z suwnic zatrzyma się, zatrzymuje się jednocześnie ta sama oś w drugiej suwnicy. Inne osie mogą pracować dalej bez postoju.
Elektroniczna kontrola ukosowania (opcja)
- Elektroniczna kontrola ukosowania może redukować jednostronne obciążenia oraz zużycie obrzeży kół jezdnych. Występują one np., gdy wózek z ładunkiem na haku jest zatrzymany na lewym lub prawym końcu belki głównej a suwnica jedzie.
- W tym celu czujniki mierzą odstęp obu kółek jezdnych czołownicy względem szyny suwnicy. Jeżeli suwnica ukosuje (np. wskutek jednostronnego obciążenia), ABUControl kompensuje ukosowanie automatycznie przez odpowiednie regulowanie napędów jazdy obu czołownic.
- Umożliwia to znaczne zredukowanie zużycia obrzeży kół i torowiska.
Wyłącznik graniczny przekładni:
Wyłącznik krańcowy dolny
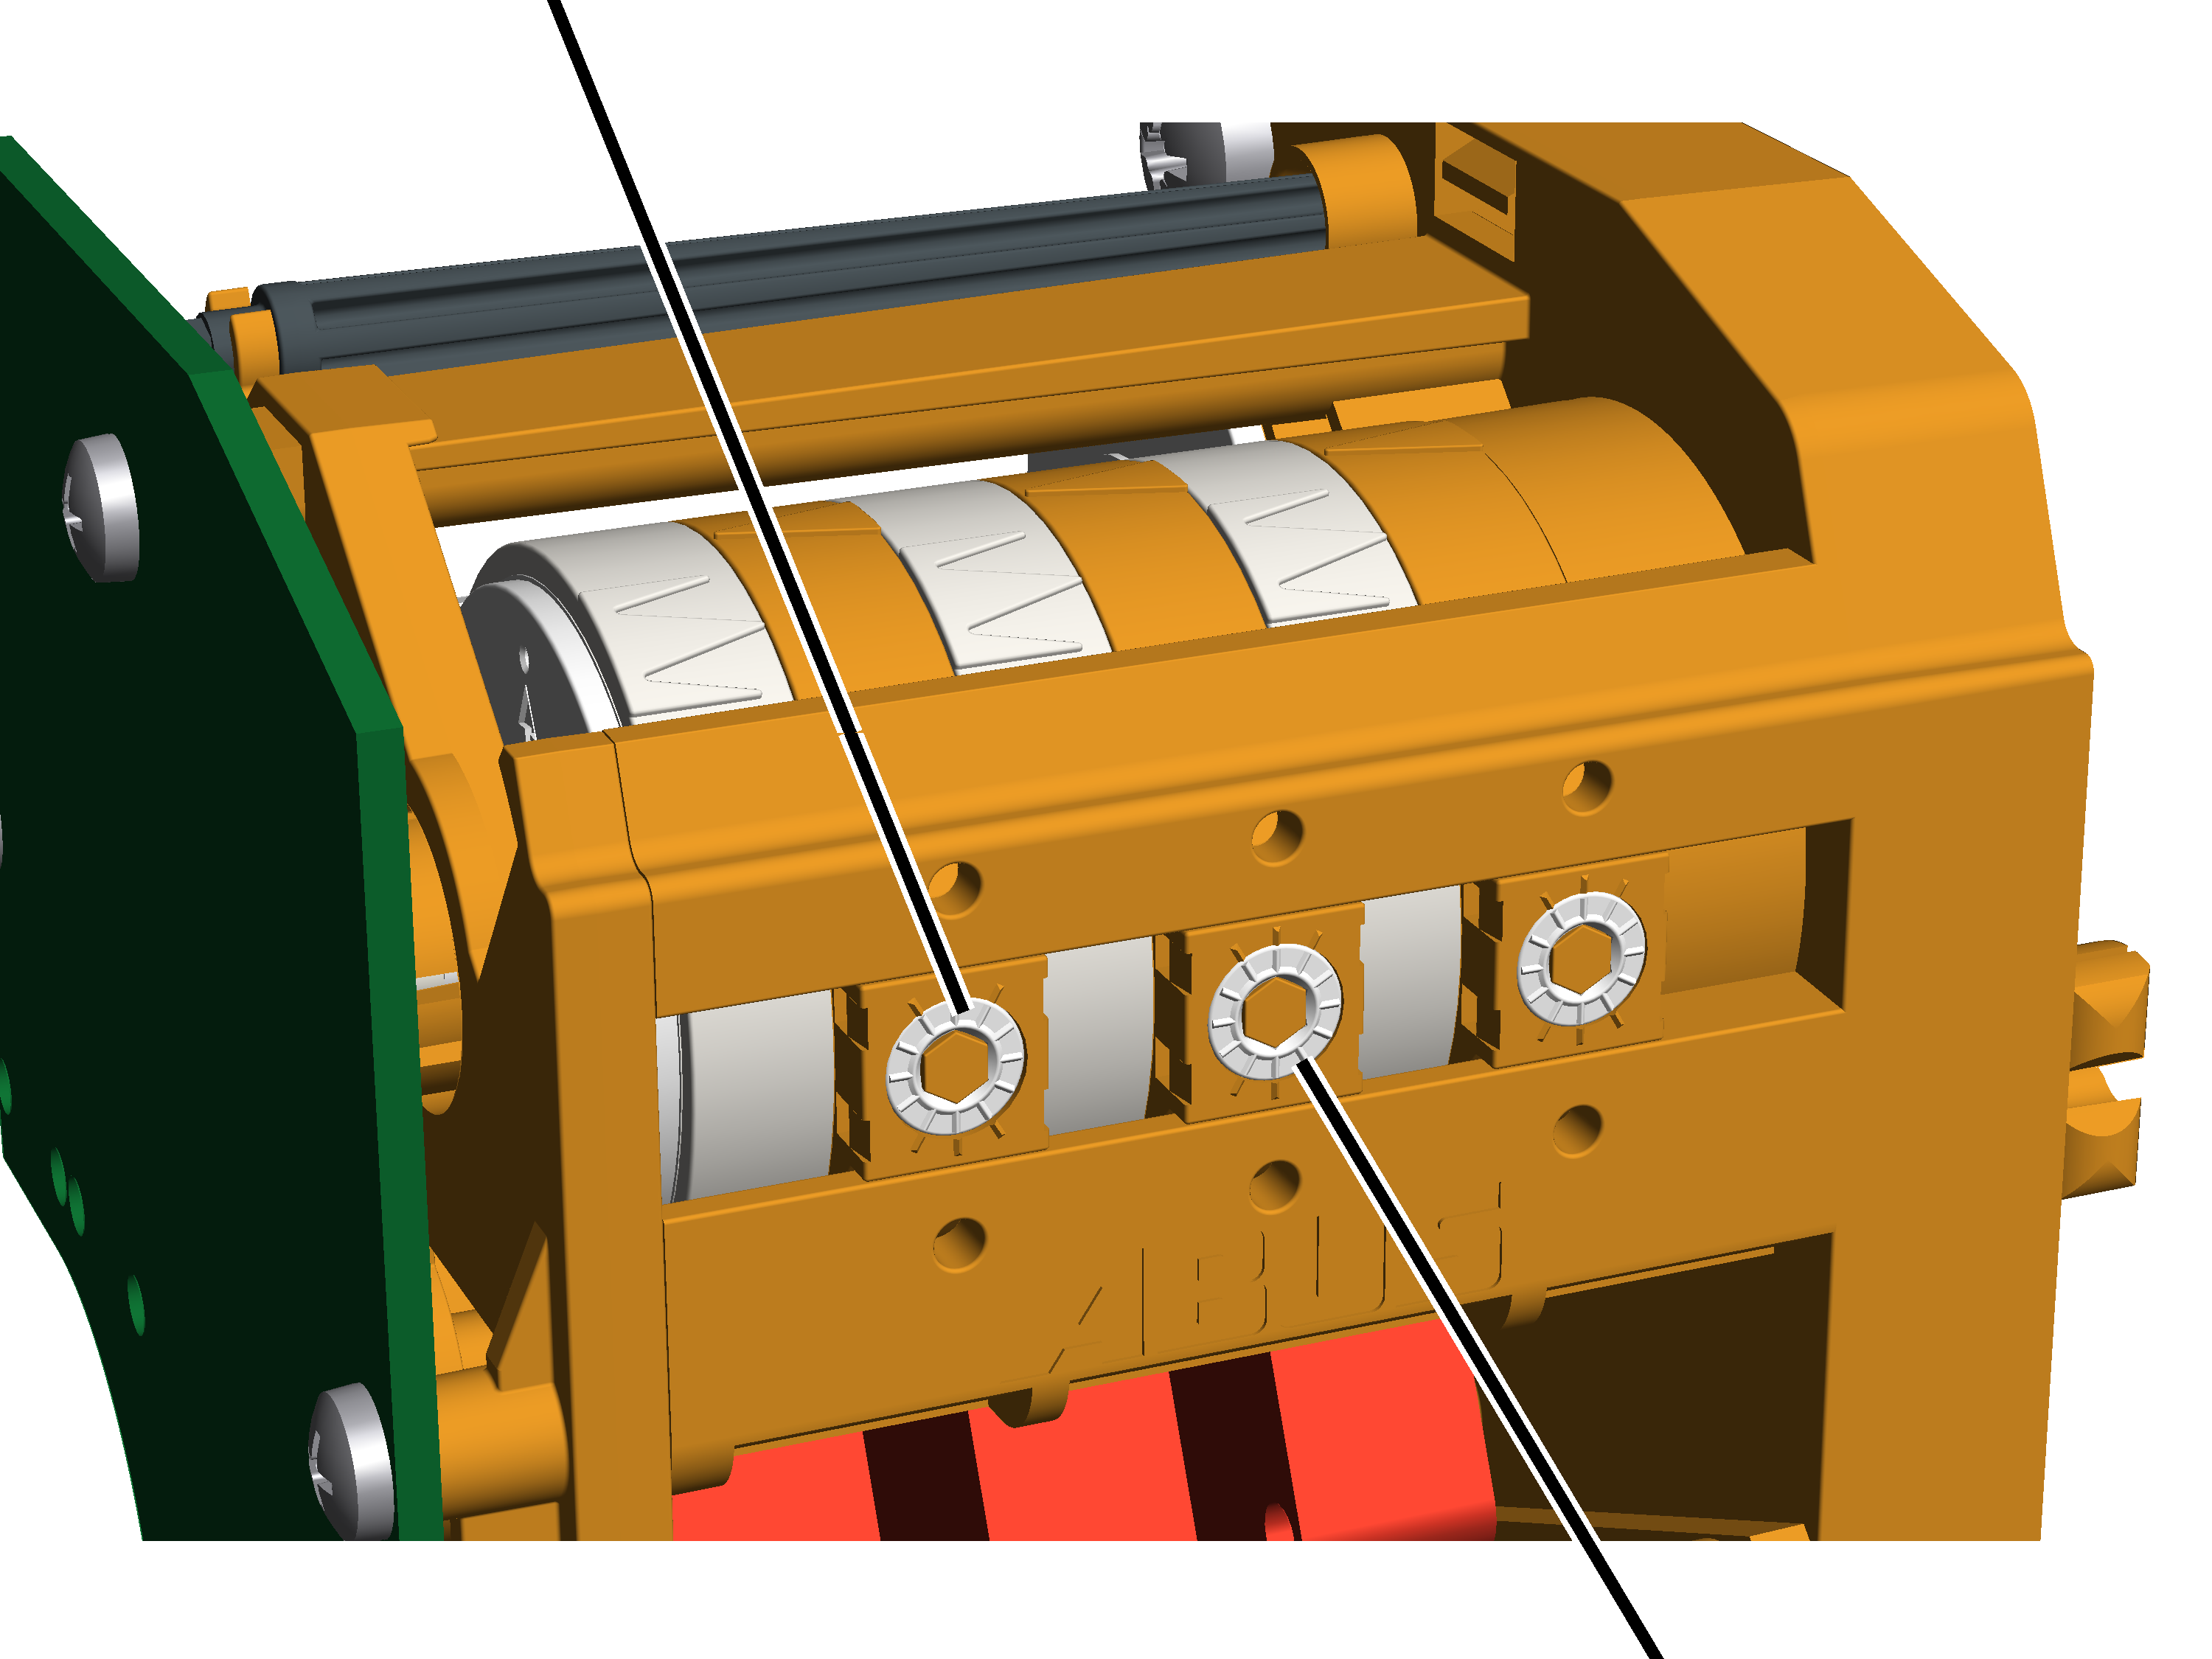
- Wciągnik linowy jest wyposażony w wyłącznik graniczny przekładni, pracujący jako mechaniczny wyłącznik graniczny podnoszenia. Jest on połączony bezpośrednio z bębnem liny. Zabezpiecza on przed przejechaniem haka ładunkowego poza jego najwyższe lub najniższe położenie.
- Górny punkt przesterowania jest określany jako wyłącznik krańcowy podnoszenia górny’ (środkowa śruba ustawcza), dolny punkt przesterowania jest określany jako ‚wyłącznik krańcowy podnoszenia dolny’ (lewa śruba ustawcza).
- Krótko przed osiągnięciem punktu przesterowania wyłącznika krańcowego podnoszenia haka ładunkowego, ABUControl powoli wyhamowuje silnik podnoszenia. Punkty przesterowania wyłącznika krańcowego podnoszenia są w ten sposób uaktywniane tylko z małą prędkością podnoszenia.
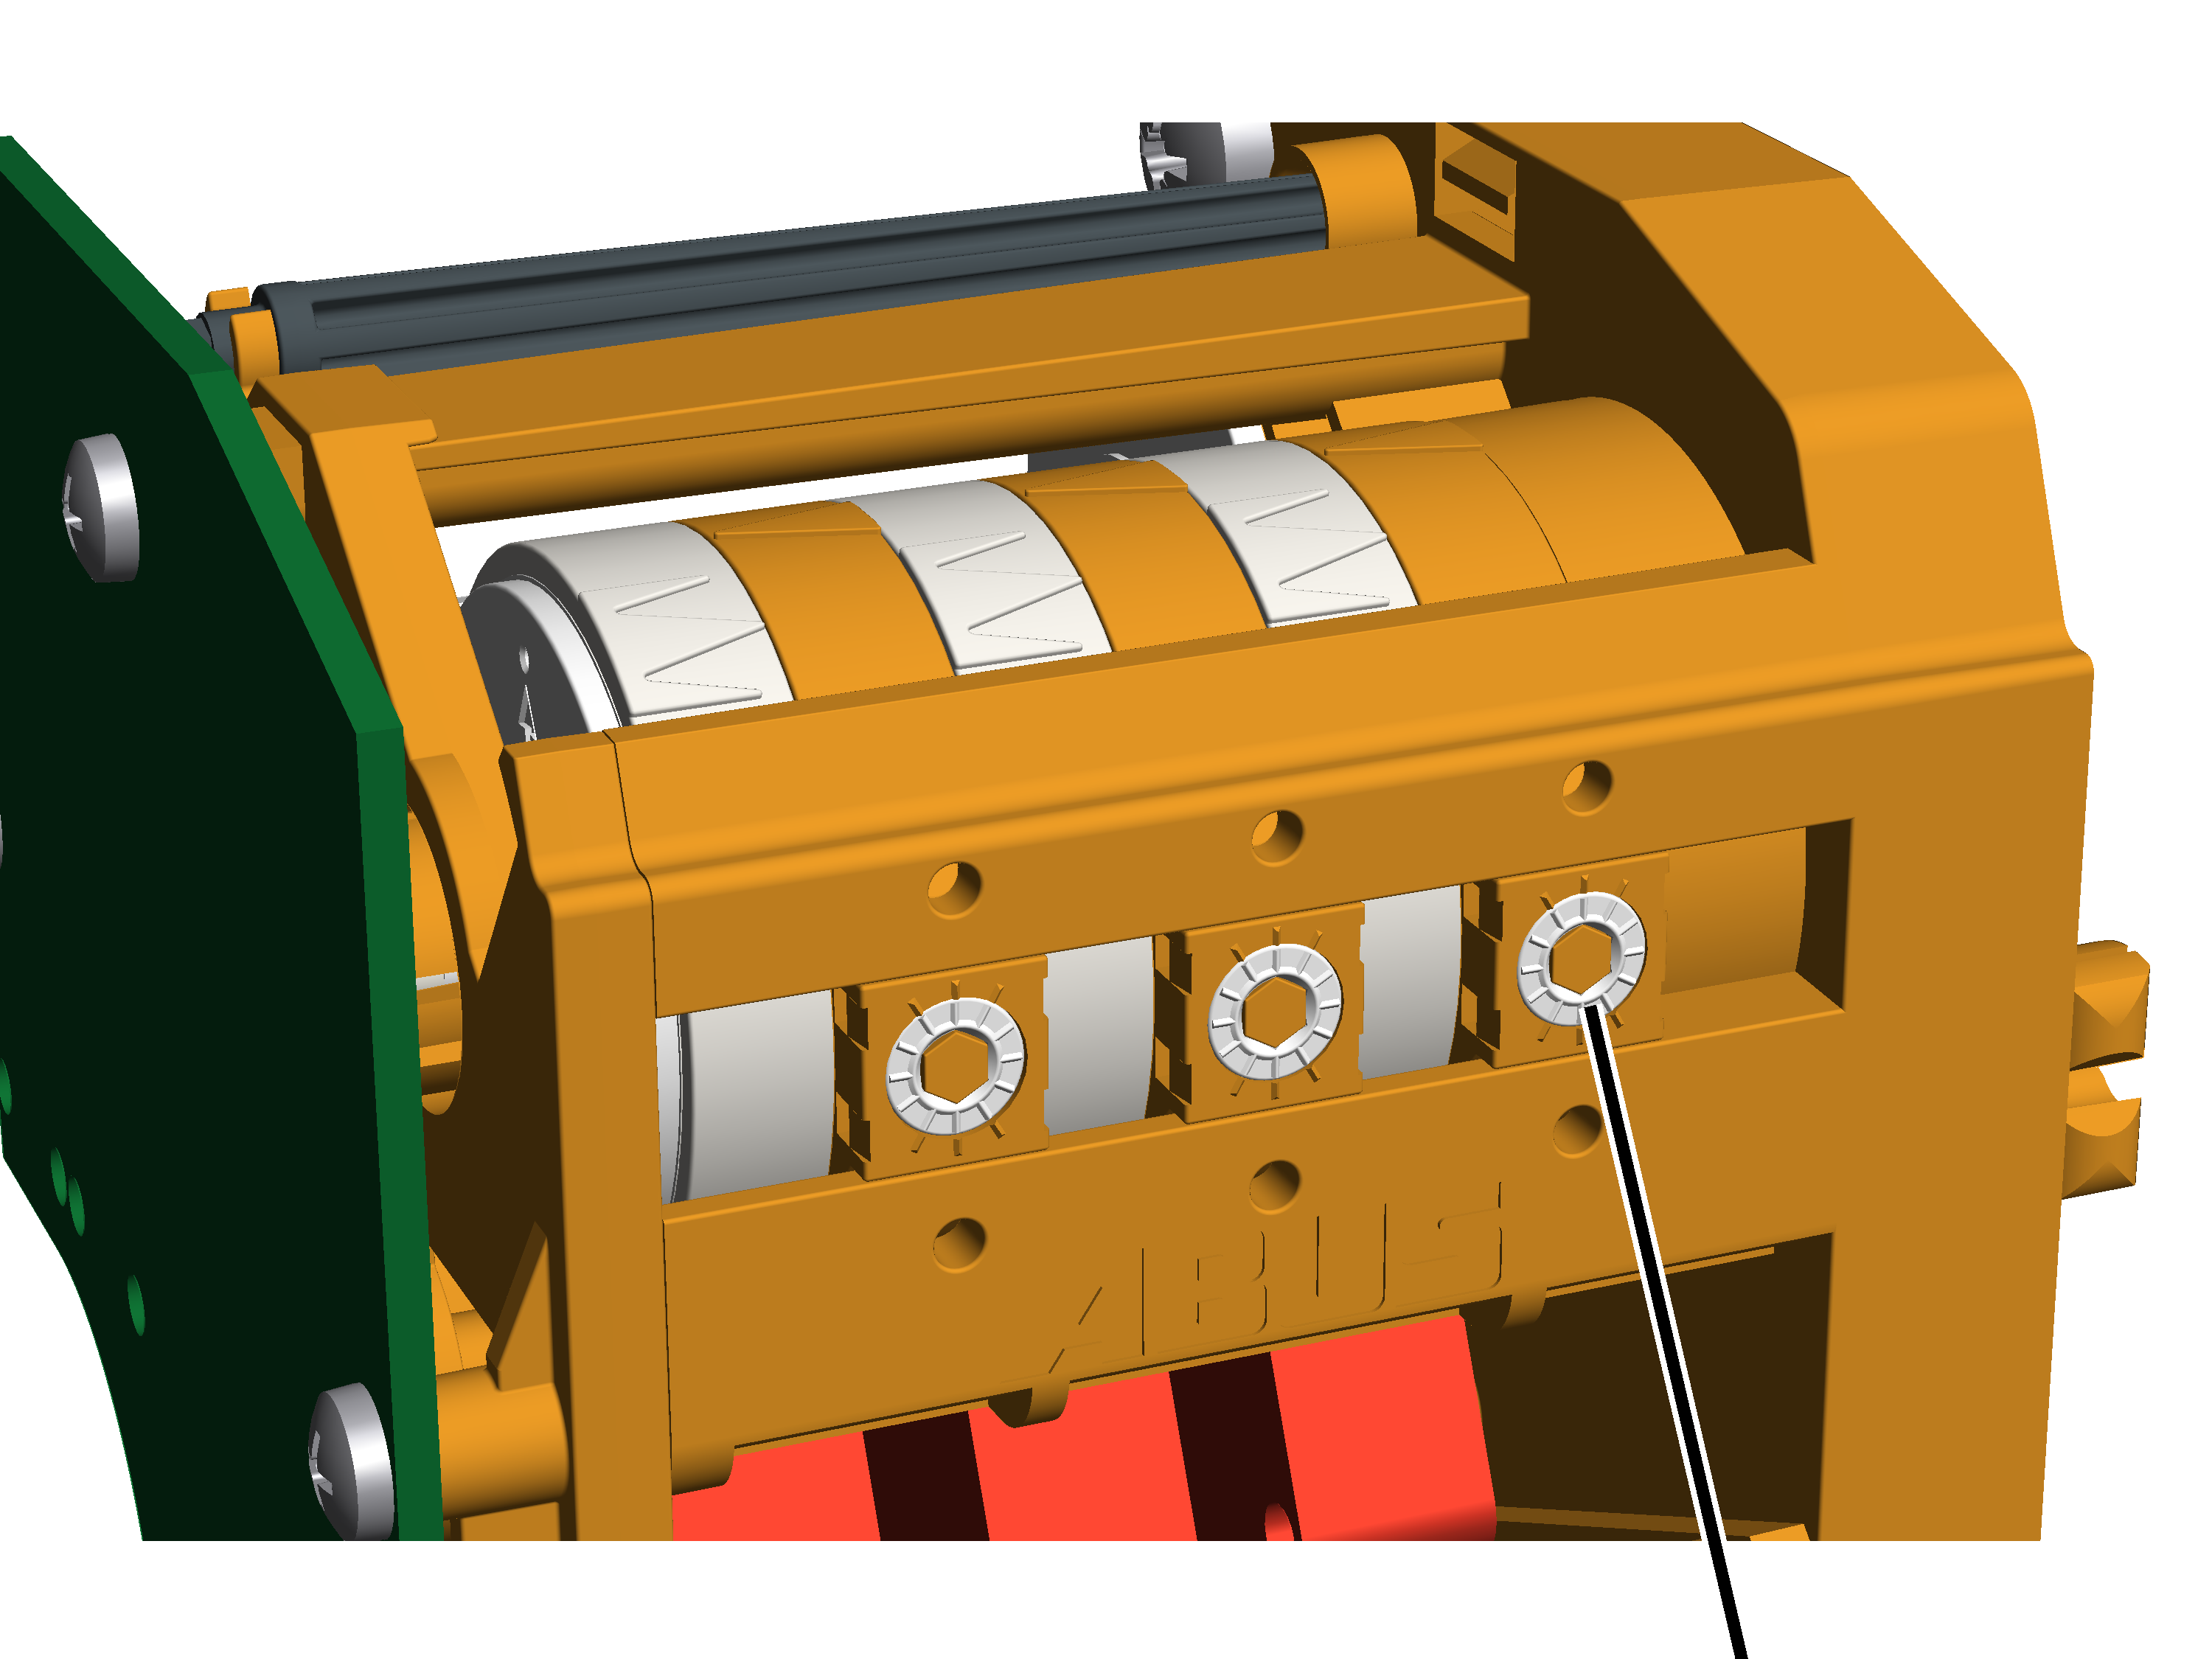
- Aby zwiększyć dodatkowo bezpieczeństwo, wyłącznik graniczny przekładni ma dodatkowy punkt przesterowania. Jest on określany jako wyłącznik krańcowy awaryjny (prawa tylna śruba ustawcza). Znajduje się on powyżej górnego wyłącznika krańcowego podnoszenia i pełni rolę dodatkowego punktu przesterowania podczas podnoszenia.
- Jeżeli górny, krańcowy wyłącznik podnoszenia nie zadziała a hak ładunkowy z tego powodu minie punkt przesterowania awaryjnego górnego wyłącznika granicznego podnoszenia, sterownik ABUControl wyłączy całą suwnicę. Krańcowy wyłącznik awaryjny jest fabrycznie ustawiony i zaplombowany.
Wyłącznik graniczny przekładni bez dojazdu roboczego do wyłącznika krańcowego podnoszenia górnego:
- Nie wolno celowo dojeżdżać do górnego wyłącznika krańcowego. Po dojeździe hak ładunkowy zostaje zatrzymany w punkcie przesterowania górnego wyłącznika krańcowego podnoszenia. Punkt przesterowania wyłącznika krańcowego awaryjnego jest położony powyżej punktu przesterowania górnego wyłącznika krańcowego podnoszenia i z tego powodu nie może być włączony w typowym przypadku.
- Jeżeli wyłącznik graniczny podnoszenia jest źle ustawiony lub w razie uszkodzenia technicznego może się zdarzyć, że mimo to wyłącznik krańcowy awaryjny zostanie włączony. W takiej sytuacji wyłącznik krańcowy awaryjny musi zostać zmostkowany, aby możliwe było ponowne uruchomienie suwnicy. W takim przypadku należy nawiązać kontakt z serwisem ABUS. Patrz „Serwis ABUS”.
Wyłącznik graniczny przekładni z dojazdem roboczym do wyłącznika krańcowego podnoszenia górnego:
- Jeżeli konieczny jest roboczy dojazd do najwyższego położenia haka, wyłącznik krańcowy podnoszenia górny jest częściej uaktywniany, co może spowodować jego awarię. W takim przypadku wyłącznik krańcowy awaryjny zapewnia bezpieczne zatrzymanie suwnicy. Aby wyłącznik krańcowy awaryjny mógł być regularnie testowany, wyłącznik wciągnik linowy jest wyposażony w pokrętło, którym można ręcznie zmostkować wyłącznik krańcowy podnoszenia górny oraz suwnicę i po przetestowaniu wyłącznika krańcowego awaryjnego ponownie ręcznie włączyć suwnicę.
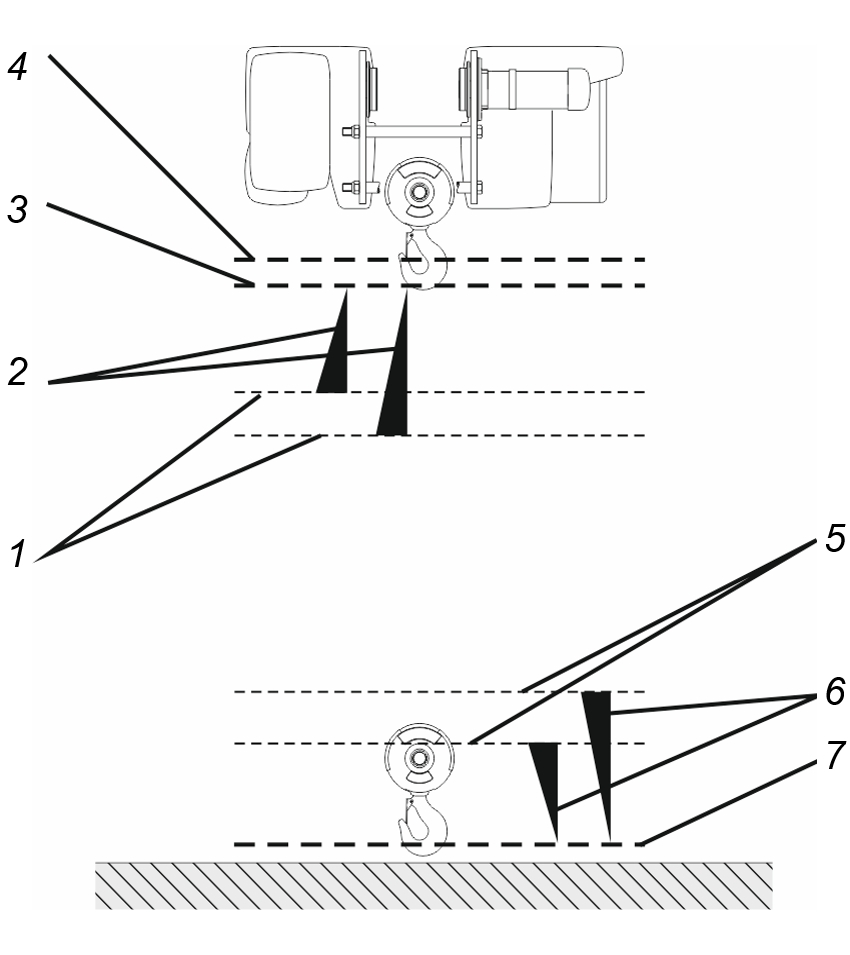
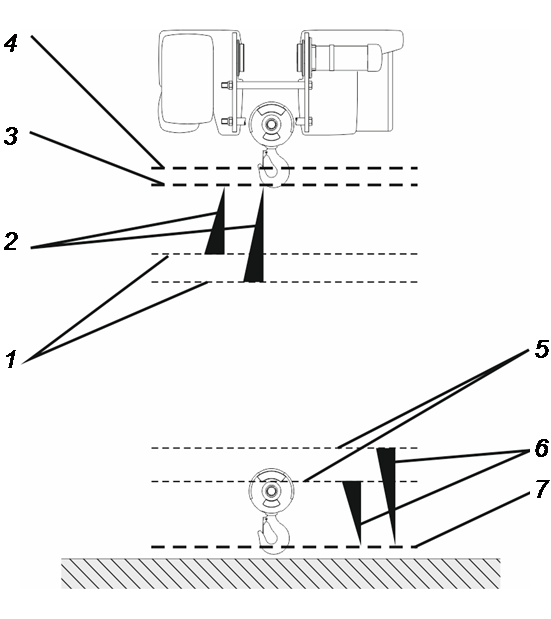
- 1: Tuż przed najwyższym położeniem haka ABUControl rozpoczyna fazę hamowania napędu podnoszenia. Punkt, w którym rozpoczyna się faza hamowania, jest za każdym razem indywidualnie obliczany przez ABUControl zależnie od aktualnej prędkości podnoszenia. Jeżeli hak ładunkowy jedzie szybko do góry, faza hamowania zaczyna się wcześniej. Jeżeli hak ładunkowy jedzie do góry wolniej, faza hamowania zaczyna się później.
W określonych przypadkach (np. poprzecznice) może być stosowany specjalny wyłącznik graniczny podnoszenia. Początek fazy hamowania nie jest wówczas obliczany indywidualnie, lecz następuje w ustalonym punkcie przesterowania.
- 2: Faza hamowania. W systemie KranOS można ustawić siłę fazy hamowania.
- 3: Punkt przesterowania górnego wyłącznika krańcowego podnoszenia. Po przesterowaniu hak ładunkowy zatrzymuje się. Dzięki indywidualnemu rozpoczęciu fazy hamowania oraz regulowanej sile hamowania tuż przed dojazdem do górnego wyłącznika krańcowego podnoszenia hak ładunkowy podnosi już tylko z mała prędkością podnoszenia.
- 4: Punkt przesterowania krańcowego wyłącznika awaryjnego. Jeżeli zostanie wysterowany, sterownik ABUControl wyłącza całą suwnicę.
- 5: Początek fazy hamowania, za każdym razem indywidualnie obliczany przez ABUControl, zależnie od aktualnej prędkości podnoszenia.
- 6: Faza hamowania.
- 7: Punkt przesterowania dolnego wyłącznika krańcowego podnoszenia.
Prognoza terminu wycofania z eksploatacji
- Prognoza terminu wycofania z eksploatacji wykonywana przez sterownik ABUControl służy do obliczania stanu liny kwalifikującego do wymiany. Oblicza ona zużycie liny i pomaga kontrolerowi w kontrolach okresowych, wskazując odcinki liny o najwyższym zużyciu.
- Główną przyczyną zużycia liny wciągnika linowego są przeciwne przegięcia liny. Jest to liczba przegięć, wykonywanych przez określony odcinek liny z biegiem czasu na poszczególnych krążkach linowych na zbloczu dolnym i trawersie krążków zwrotnych oraz na bębnie linowym.
Oprócz liczby przeciwnych przegięć odcinka liny także ciężar aktualnie zawieszonego ładunku ma istotny wpływ na to, czy przy przegięciu dojdzie do kolejnych pęknięć na przeginanym aktualnie odcinku liny.
- W czasie eksploatacji sterownik ABUControl oblicza pozycje poszczególnych odcinków liny. Dla odcinków, które akurat wchodzą na lub schodzą z krążka linowego zawieszony ładunek jest uwzględniany jako współczynnik a odpowiednie zużycie dla tego odcinka liny jest zapamiętywane (i doliczane do zapamiętanych wcześniej wartości).
- Obliczenie stanu liny kwalifikującego do wymiany nie zastępuje kontroli okresowej ani kontroli liny przez operatora suwnicy przed przystąpieniem do pracy. Nie przedłuża też okresów między kolejnymi badaniami okresowymi. Nie są uwzględniane uszkodzenia przez czynniki zewnętrzne (np. uszkodzenia mechaniczne spowodowane ocieraniem liny na długości o inny przedmiot).
Dane techniczne
Przyłącze elektryczne: |
|||
|---|---|---|---|
Napięcie znamionowe |
380 V |
400 V |
415 V |
Napięcie robocze |
370 – 400 V |
375 – 420 V |
380 – 435 V |
Częstotliwość sieciowa |
50 Hz |
50 Hz |
50 Hz |
Napięcie sterujące |
24 V DC |
24 V DC |
24 V DC |
Przyłącze elektryczne: |
|||
|---|---|---|---|
Napięcie znamionowe |
440 V |
460 V |
480 V |
Napięcie robocze |
425 – 460 V |
430 – 485 V |
445 – 505 V |
Częstotliwość sieciowa |
60 Hz |
60 Hz |
60 Hz |
Napięcie sterujące |
24 V DC |
24 V DC |
24 V DC |
Warunki otoczenia w trakcie eksploatacji: |
|
|---|---|
Temperatura otoczenia |
-5°C do 40°C |
Temperatura otoczenia (przy skróconym czasie pracy) |
+40°C do +65°C |
Wysokość ustawienia |
Do 1000 m powyżej PZN |
Sterownik ABUControl można stosować przy skróconym czasie pracy i zmniejszonej częstotliwości łączeń także w temperaturze otoczenia +40°C do +65°C.
Eksploatacja w wyższych temperaturach otoczenia:
Czas pracy napędów wg tabliczki znamionowej |
Zmieniony czas pracy w temperaturach otoczenia od |
|---|---|
60 % |
30 % |
50 % |
25 % |
40 % |
20 % |
- W temperaturach otoczenia od +40 °C do +65 °C zmniejszyć czas pracy zgodnie z tabelą.
Eksploatacja na większych wysokościach geograficznych:
Na dużych wysokościach chłodzenie suwnicy jest gorsze ze względu na mniejsze ciśnienie powietrza.
- Na większych wysokościach geograficznych należy skrócić czas pracy.
Wymagania systemowe dla komputera
Do pracy z systemem KranOS potrzebny jest komputer (np. laptop, tablet). Urządzenie to musi spełniać następujące wymagania systemowe:
- Adapter WLAN (do bezprzewodowej wymiany danych z ABUControl)
- Jedna z popularnych przeglądarek (do wywołania KranOS) z obsługą HTML5 i JavaScript. Najlepiej korzystać z przeglądarki Google Chrome.
- Adapter WLAN musi obsługiwać protokół internetowy TCP/IP. Adres IP powinien być przydzielany automatycznie (powinien być aktywny protokół DHCP). Te wymagania są przeważnie spełnione.
Utylizacja elementów sterownika ABUControl
Jeżeli konieczna jest utylizacja elementów sterownika ABUControl:
- Cały sterownik zdemontować w maksymalnym możliwym stopniu.
- Przestrzegać lokalnych przepisów dotyczących usuwania odpadów i recyklingu.
- Poszczególne części posortować według rodzajów materiałów i utylizować zgodnie z zasadami ochrony środowiska.
- Części elektroniczne utylizować jako złom elektroniczny.
- Przewody i złącza wtykowe utylizować jako złom elektroniczny.
- Obudowę z blachy stalowej utylizować jako złom metalowy.
- Obudowę i elementy z tworzywa sztucznego oddać do recyklingu jako odpad z tworzywa sztucznego.
Logowanie i rejestrowanie w KranOS
Zmiana ustawień ABUControl wymaga nawiązania z komputera wyposażonego w funkcję WLAN (np. laptopa, tabletu) połączenia WLAN ze sterownikiem ABUControl, aby móc się zalogować w systemie KranOS.
Dostęp do interfejsu KranOS (z wyjątkiem wyświetlacza danych roboczych) jest chroniony nazwą użytkownika i hasłem. Poszczególni użytkownicy mają różne poziomy uprawnień. Im wyższy poziom uprawnień użytkownika, tym więcej ustawień można wywołać i zmienić.
ABUControl oferuje dwa poziomy uprawnień użytkownika dla stępu do KranOS.
- Poziom uprawnień użytkownika [1] to „CUSTOMER“; obejmuje on uprawnienia do odczytu. Dzięki temu umożliwia dostęp do funkcji diagnostycznych i podglądu. Ten poziom uprawnień użytkownika jest przeznaczony przede wszystkim dla operatora suwnicy.
- Poziom uprawnień użytkownika [2] to „SERVICE“; obejmuje o uprawnienia do ustawiania suwnicy. Ten poziom uprawnień użytkownika jest przeznaczony do prac serwisowych i obsługi technicznej.
Użytkownik odpowiada za decyzję, które osoby lub jaka grupa osób może znać nazwy użytkownika (‚CUSTOMER’ i ‚SERVICE’) oraz przynależne do nich hasła.
Nawiązywanie połączenia WLAN
Ilustracje przedstawiają połączenie WLAN na komputerze PC z Windows 10. W innych systemach operacyjnych, na tabletach i smartfonach połączenie WLAN jest nawiązywane inaczej.
- Umieścić laptop możliwie blisko suwnicy, np. ustawić bezpośrednio pod suwnicą.
- Znaleźć numer seryjny suwnicy, z którą ma być nawiązane połączenie.
Numer seryjny suwnicy znajduje się przykładowo na naklejce na belce głównej.
- W razie potrzeby: uaktywnić adapter WLAN w laptopie.
sieć WLAN suwnicyPole tekstowe do wprowadzania kodu sieciowego
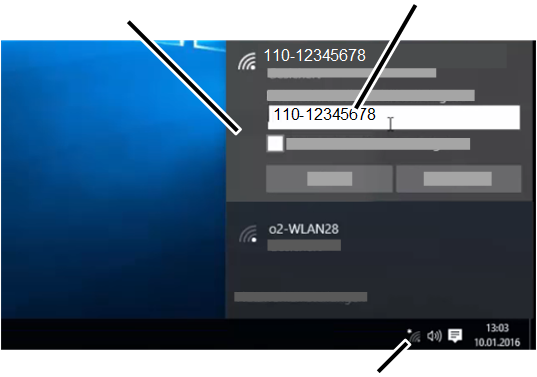
- Na pasku systemowym w prawym dolnym rogu kliknąć ikonę dostępnych sieci WLAN.
- Na liście dostępnych sieci WLAN wybrać sieć o nazwie (SSID), odpowiadającej numerowi seryjnemu suwnicy i połączyć.
- Każda suwnica ma własną sieć WLAN.
- Nazwa sieci (SSID) jest unikalna i identyczna z numerem seryjnym suwnicy.
- Jeszcze raz wprowadzić tę samą sekwencję znaków jako kod sieci (z myślnikiem lub bez i/lub spacją, tak jak w przypadku nazwy sieci (SSID)).
- Laptop połączy się z siecią WLAN sterownika ABUControl.
Logowanie w systemie KranOS
Linia adresowa z adresem IP dostępu do KranOS
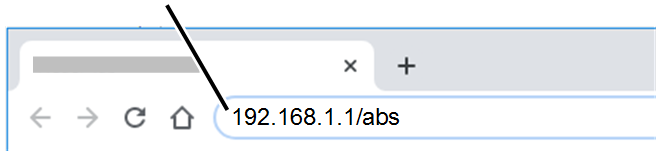
- Uruchomić przeglądarkę w komputerze.
- W linii adresowej przeglądarki wprowadzić adres ‚192.168.1.1/abs‘.
Dla drugiej suwnicy spośród dwóch suwnic pracujących w trybie sterowania tandemowego: wprowadzić: ‚192.168.1.2/abs‘.
- Nacisnąć przycisk Enter.
przycisk „Logowanie“
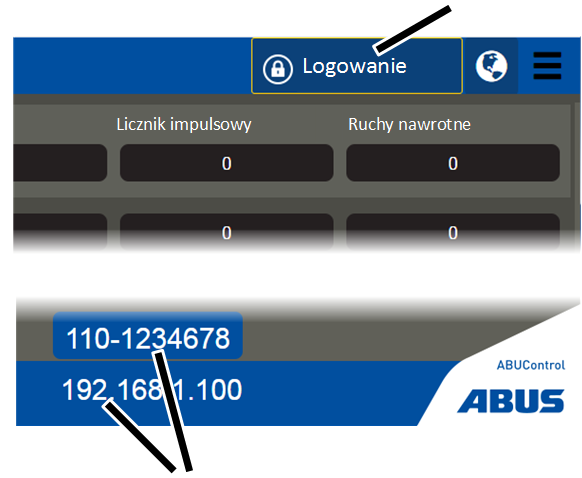
- Ukazuje się okno „Dane eksploatacyjne“.
W tym miejscu można odczytać najważniejsze dane eksploatacyjne suwnicy. Patrz „Odczyt danych eksploatacyjnych i pamięci sumarycznej obciążenia“.
- Wyświetlany jest adres IP i numer seryjny suwnicy.
Wyświetlony tu adres IP jest adresem IP sterownika PLC. Jest to inny adres IP niż adres IP dla dostępu do KranOS w przeglądarce.
- Sprawdzić wyświetlony adres IP i numer seryjny suwnicy oraz upewnić się, czy połączenie nawiązano z właściwą suwnicą.
W razie wątpliwości w systemie KranOS przełączyć na jedną z osi suwnicy i sprawdzić, czy po wciśnięciu przycisku w systemie KranOS jest wyświetlany ruch w odpowiednim kierunku. Patrz „Wyświetlanie statusu osi suwnicy“.
- Kliknąć przycisk „Logowanie“.
Logowanie w KranOS
pole tekstowe „Hasło“pole tekstowe „Użytkownik“
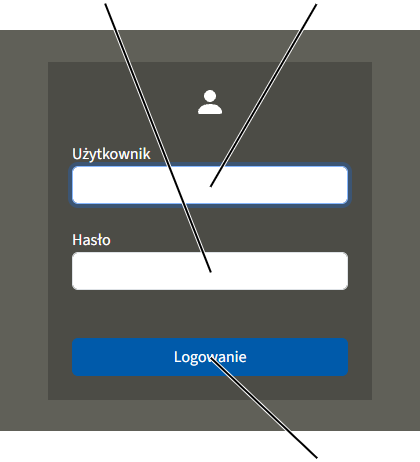
- Ukazuje się okno „Logowanie“ systemu KranOS.
- Wprowadzić dużymi literami nazwę użytkownika.
- Nazwa użytkownika dla poziomu uprawnień użytkownika [1]: ‚CUSTOMER‘
- Nazwa użytkownika dla poziomu uprawnień użytkownika [2]: ‚SERVICE’
- Wprowadzić hasło.
- Hasło dla poziomu uprawnień użytkownika [1]: ‚CUSTOMER‘ (hasło domyślne)
Hasło domyślne dla użytkownika „CUSTOMER“ można w razie potrzeby zmienić po zalogowaniu.
- Hasło dla poziomu uprawnień użytkownika [2]: ‚SERVICE‘
(hasło domyślne do pierwszego logowania)
Hasło domyślne dla użytkownika ‚SERVICE’ można w razie potrzeby zmienić po zalogowaniu. Ponadto musi ono zostać zmienione po pierwszym logowaniu. Patrz „Zmiana hasła KranOS“.
- Kliknąć „Logowanie“.
- Ukazuje się okno startowe.
Wskazówka:
Jeżeli w ciągu 30 minut nie zostanie wykonana żadna akcja w KranOS, użytkownik zostanie automatycznie wylogowany.
Brak połączenia z PLC:
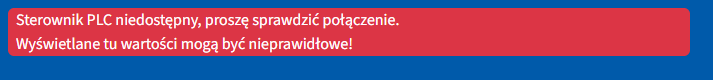
- Jeżeli połączenie z PLC zostanie przerwane, np. z powodu uszkodzenia lub rozłączenie wtyku kabla, zalogowanie do KranOS nie będzie możliwe.
- Pojawia się ostrzeżenie „Sterownik PLC niedostępny, proszę sprawdzić połączenie. Wyświetlane tu wartości mogą być nieprawidłowe.“
Połączenie między KranOS i sterownikiem PLC
Połączenie KranOS ze sterownikiem PLC jest prezentowane w oknie startowym.
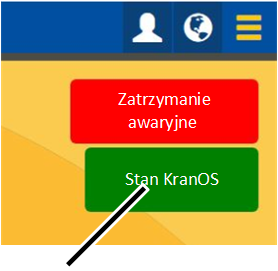
- Pole nieedytowalne „Stan KranOS“ wyświetla stan połączenie KranOS ze sterownikiem PLC.
- Pole nieedytowalne jest wyświetlane na zielonym tle: połączenie nawiązane.
- Pole nieedytowalne na czerwonym tle: połączenie zostało przerwane. KranOS może być używany, ale wyświetlane wartości mogą być nieprawidłowe.
Odtworzyć połączenie:
- Zamknąć przeglądarkę w komputerze.
- Ponownie otworzyć przeglądarkę.
- Ponownie zalogować się w KranOS. Patrz „Logowanie w systemie KranOS“.
Opróżnić pamięć podręczną przeglądarki na komputerze(cache):
W pamięci podręcznej (cache) przeglądarka zapisuje dane z odwiedzonych stron internetowych. Zazwyczaj przyspiesza to wywoływanie stron internetowych. W systemie KranOS może to jednak powodować problemy z wyświetlaniem. W takim przypadku należy opróżnić pamięć podręczną.
- W przeglądarce „Google Chrome“: nacisnąć kombinację klawiszy Ctrl + Alt + Delete.
- Pamięć podręczna zostanie opróżniona a połączenie zostanie przywrócone po kolejnym wywołaniu KranOS.
Obsługa systemu KranOS
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Musi być zalogowany użytkownik ‚SERVICE’ (poziom uprawnień użytkownika [2]) lub ‚CUSTOMER’ (poziom uprawnień użytkownika [1]).
- Zalogować się w KranOS jako użytkownik ‚CUSTOMER’ (poziom uprawnień użytkownika [1]) lub ‚SERVICE’ (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
Wskaźniki w KranOS
Po zalogowaniu:
przycisk „Wstecz“menu „Użytkownik“
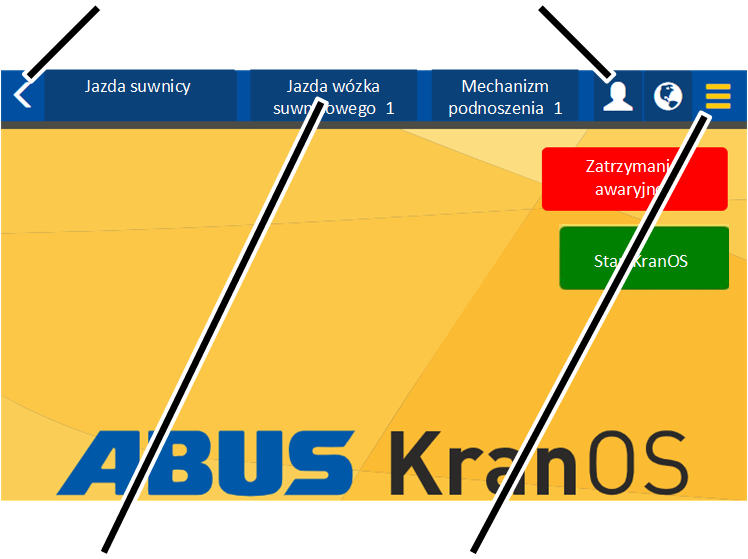
- Menu główne
Można tu wybrać odpowiednie okno dla każdej osi suwnicy(jazdy suwnicy, jazda wózka, mechanizm podnoszenia). Wyświetlane są tylko te osie suwnicy, które są rzeczywiście dostępne.
- W menu „Ustawienia“ (trzy poziome belki):
Trzy żółte belki: tu jest wyświetlane menu punktami dostosowanymi do aktualnego okna.
Trzy czarne belki: brak dostępnych punktów menu do aktualnego okna.
- Przycisk „Wstecz“ (żółta strzałka):
Umożliwia powrót do poprzednio wyświetlanego okna.
- Menu „Użytkownik“ (biała figura)
Tu ukazuje się menu z punktami odnoszącymi się do zalogowanego użytkownika.
Zmiana hasła: patrz „Zmiana hasła KranOS“.
Wylogowanie: patrz „Wylogowanie z KranOS“.
W jednym z okien:
Pole nieedytowalne i pole tekstowePrzycisk (z niebieskim tłem)
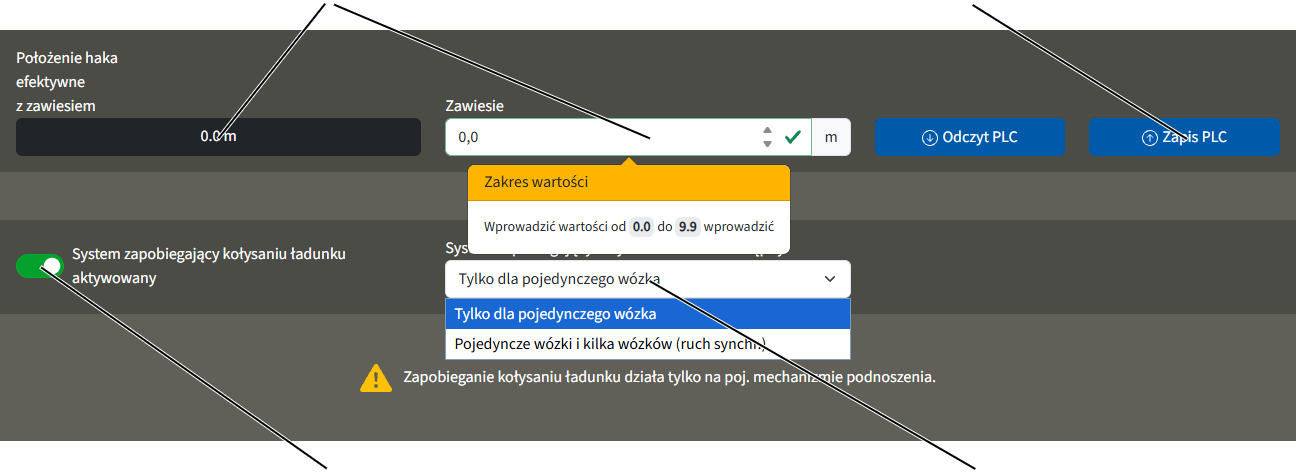
- Lista rozwijalna (z białym tłem): tu można wybrać z listy zadaną wartość. Patrz „Wybór wartości“.
- Pole tekstowe (z białym tłem): tu można wprowadzać wartości liczbowe. Patrz „Wprowadzanie wartości“.
- Pole nieedytowalne (z ciemnym tłem): tu wyświetlane są wartości liczbowe. Nie można ich zmieniać.
- Przycisk (z niebieskim tłem): przyciski można klikać. Przenoszą one do innego okna lub wykonują akcje.
menu główne (Osie suwnicy)
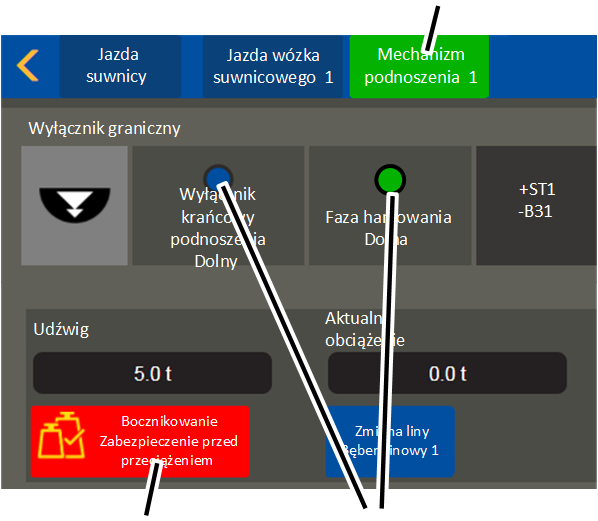
- Menu główne (Osie suwnicy) (tło niebieskie lub zielone).
- Sygnały sterujące (niebieskie lub zielone):
Zacisk lub urządzenie ma zielone tło: napięcie obecne lub nie zostało pobudzone ograniczenie ruchu.
Zacisk lub urządzenie ma niebieskie tło: brak napięcia lub nie zostało pobudzone ograniczenie ruchu.
- Przycisk (z czerwonym tłem): Przyciski z funkcjami bezpieczeństwa (np. mostkowanie, zabezpieczenie przed przeciążeniem) mają czerwone tło, gdy są włączone (aktywne).
Wywoływanie i zamykanie menu i punktów menu
Wywoływanie i zamykanie punktów menu
Punkt menu dla osi suwnicy „Jazda suwnicy“
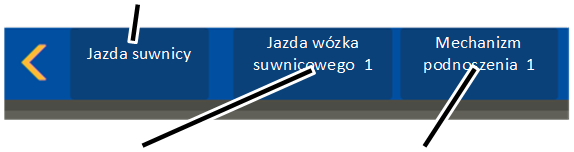
- W menu głównym kliknąć punkt menu dla wymaganej osi suwnicy.
Wyświetlane są tylko punkty menu dla osi, które są rzeczywiście dostępne w suwnicy (np. wózek 2).
Wybrany punkt menu (Oś suwnicy)menu „Ustawienia“
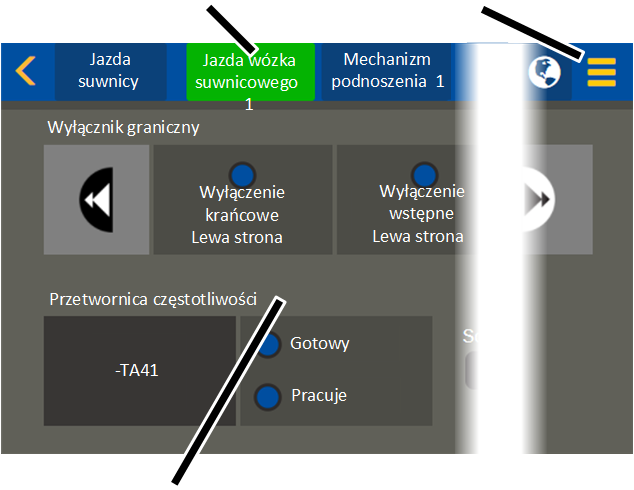
- Wybrany punkt menu (Oś suwnicy) zostaje wyświetlony na zielonym tle.
- W sekcji wskaźników będą wyświetlane odpowiednie informacje.
- Jeżeli do wybranego punktu menu (Oś suwnicy) są dostępne dalsze punkty: menu „Ustawienia“ jest żółte.
Przejście do innego menu
Inne punkty menu (Osie suwnicy)
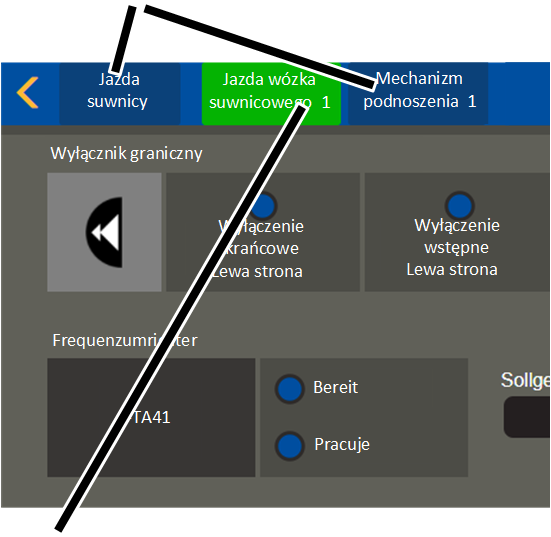
- Kliknąć jeden z pozostałych punktów menu (Osie suwnicy) w menu głównym.
- Nowo wybrany punkt menu (Oś suwnicy) zostaje wyświetlony na zielonym tle.
- W sekcji wskaźników będą wyświetlane odpowiednie informacje.
Menu główne jako lista rozwijalna
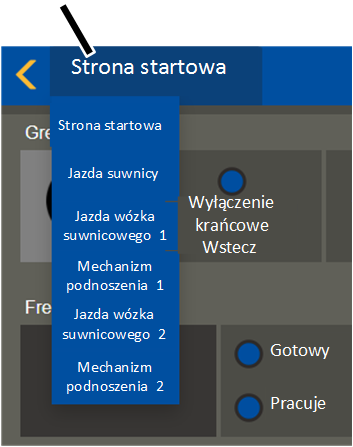
- Na mniejszych wyświetlaczach (np. na małym tablecie) menu główne dla osi suwnicy jest wyświetlane jako lista rozwijalna.
- Kliknij przycisk „Strona startowa“.
Jeżeli zostanie wyświetlona inna oś suwnicy zamiast strony startowej, jest ona wyświetlana jako przycisk.
- Wyświetlane jest menu główne z osiami suwnicy.
- Kliknąć punkt menu dla wymaganej osi suwnicy.
Wywoływanie ustawień
menu „Ustawienia“
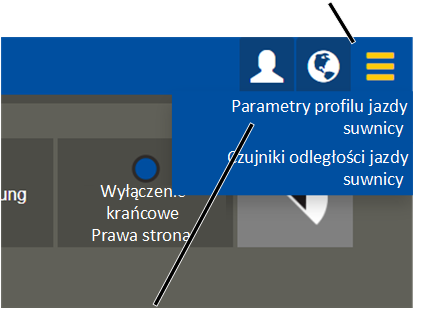
- Kliknąć menu z żółtym tłem „Ustawienia“.
- Ukazuje się menu z punktami dostosowanymi do aktualnego okna.
Powrót do poprzedniego menu
- Kliknąć przycisk „Wstecz“.
- KranOS powraca do wybranego poprzednio punktu menu.
Powrót do okna startowego
- Zależnie od wyświetlanego okna: kliknąć raz lub kilka razy przycisk „Wstecz“.
- Ukazuje się okno startowe.
Wprowadzanie wartości
W niektórych funkcjach można wprowadzać wartości liczbowe.
W oknie jest wyświetlane pole tekstowe z białym tłem.
pole tekstowe z żółtą ramką i zielonym haczykiempole tekstowe z żółtą ramką i czerwonym wykrzyknikiem
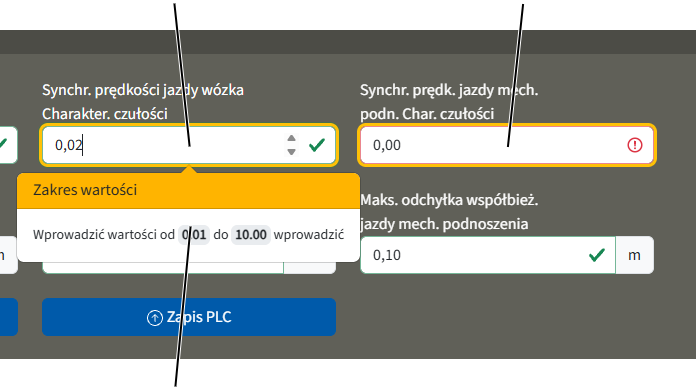
- Kliknąć pole tekstowe.
- Ukażą się przyciski strzałkowe do modyfikowania wartości.
- Pod polem tekstowym, o ile istnieje, wyświetlany jest zakres wartości z minimalną i maksymalną wartością dopuszczalną.
- Wprowadzić z klawiatury wymaganą wartość albo zwiększać lub zmniejszać wartość przyciskami strzałkowymi.
- Obok listy rozwijalnej wyświetlany jest zielony haczyk, jeżeli nowa wartość mieści się w dopuszczalnym zakresie wartości.
- Obok listy rozwijalnej wyświetlany jest czerwony haczyk, jeżeli nowa wartość nie mieści się w dopuszczalnym zakresie wartości. Dodatkowo lista rozwijalna jest wyświetlana z czerwonym tłem.
- Po zmianie wartości wokół listy rozwijalnej wyświetlana jest żółta ramka.
Wartość nie jest jeszcze zapisana w ABUControl. Patrz „Zapis wartości w ABUControl“.
Wybór wartości
W niektórych funkcjach można wybierać wartości (np. różne ustawienia) z listy rozwijanej.
lista rozwijalna
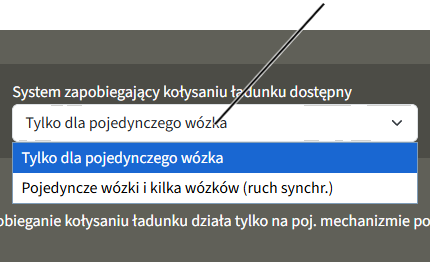
- W sekcji wskaźników lista rozwijana jest wyświetlana z małą strzałką skierowaną do dołu.
- Na liście rozwijanej wyświetlana jest aktualnie wybrana wartość.
- Kliknąć listę rozwijaną.
- Pod listą rozwijaną wyświetlane są możliwe wartości.
- Kliknąć wymaganą wartość.
- Lista rozwijana zostanie zwinięta a nowa wartość przyjęta.
- Po zmianie wartości wokół listy rozwijalnej wyświetlana jest żółta ramka.
Wartość nie jest jeszcze zapisana w ABUControl. Patrz „Zapis wartości w ABUControl“.
Zapis wartości w ABUControl
Po wprowadzeniu lub wybraniu jednej lub więcej wartości w danym oknie wartości te muszą być przekazane do ABUControl.
Za każdym razem, gdy jest wywoływane okno, wczytywane są i wyświetlane wartości z ABUControl. Jeżeli zostaną wprowadzone lub wybrane ale nie zapisane, przy kolejnym wywołaniu wyświetlane są pierwotne wartości, nadal zapisane w ABUControl.
Po wprowadzeniu lub wybraniu nowych wartości
Pole tekstowe z żółtą ramką
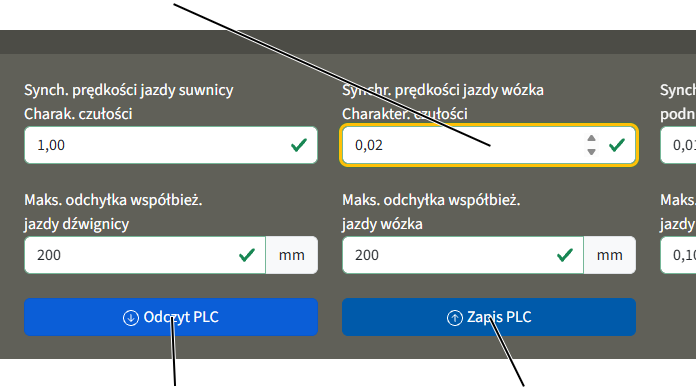
- Po zmianie wartości wokół pola tekstowego lub listy rozwijalnej wyświetlana jest żółta ramka.
Zmiana kolejnych wartości:
- Naciśnij klawisz TAB, aby przeskoczyć do następnego pola tekstowego lub listy rozwijalnej.
Tam można zmienić opisane wyżej kolejne wartości.
- Nowe wartości nie zostaną jeszcze zapisane.
Zapis indywidualnej wartości lub wszystkich wartości:
- Nacisnąć przycisk ENTER.
lub
Kliknąć przycisk „Zapis PLC“.
- zostaje wyświetlony komunikat „Trwa przetwarzanie…“.
- W centralnym punkcie ekranu zostaje wyświetlony zielony haczyk.
- Nowe wartości zostaną zapisane w ABUControl.
W niektórych oknach jest szereg przycisków „Odczyt PLC“ i „Zapis PLC“. Przyciski te odnoszą się wówczas do sekcji wyróżnionych kolorystycznie (różne odcienie szarości).
Jeżeli wartości nie mają być zapisane
- Kliknąć przycisk „Odczyt PLC“.
- Zostaną wyświetlone są pierwotne wartości, nadal zapisane w ABUControl.
Jeżeli jedna lub więcej wartości okazują się nieprawidłowe przy zapisywaniu:
- Obok listy rozwijalnej wyświetlany jest czerwony haczyk, jeżeli nowa wartość nie mieści się w dopuszczalnym zakresie wartości. Dodatkowo lista rozwijalna jest wyświetlana z czerwonym tłem.
- Wyświetlany jest komunikat o błędzie.
To, jak wygląda komunikat o błędzie, zależy od używanej przeglądarki.
- Jeżeli przy zapisie nawet tylko jedna wartość jest nieprawidłowa, żadna z wartości na aktualnej stronie nie jest zapisywana.
W centralnym punkcie ekranu zostaje wyświetlony przy zapisie czerwony krzyżyk.
- Przy zapisie wartości wystąpił błąd .
- Załaduj od nowa aktualną stronę.
- Wprowadź ponownie wymagane wartości.
- Kliknąć przycisk „Zapis PLC“.
- Jeżeli problem powtórzy się, należy od nowa nawiązać połączenie KranOS ze sterownikiem PLC. Patrz „Połączenie między KranOS i sterownikiem PLC“.
Wylogowanie z KranOS
Jeżeli w ciągu 30 minut nie zostanie wykonana żadna akcja w KranOS, użytkownik zostanie automatycznie wylogowany.
Do ręcznego wylogowania
menu „Użytkownik“punkt menu „Wylogowanie“
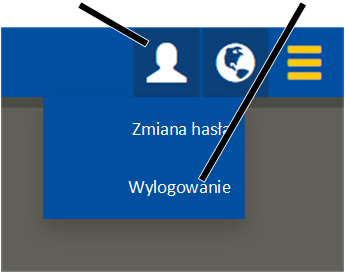
- Kliknąć menu „Użytkownik“.
- Ukazuje się menu.
- Kliknąć punkt menu „Wylogowanie“.
- Użytkownik zostanie wylogowany.
- Ukazuje się okno „Dane eksploatacyjne“.
Zmiana hasła KranOS
Domyślne hasło użytkownika ‚SERVICE’ dla użytkownika ‚SERVICE’ (poziom uprawnień użytkownika [2]) można w razie potrzeby zmienić. Ponadto musi ono zostać zmienione po pierwszym zalogowaniu. Hasło domyślne ‚CUSTOMER’ dla użytkownika ‚CUSTOMER’ (poziom uprawnień użytkownika [1]) można zmienić w razie potrzeby.
Użytkownik powinien przechowywać nowe hasło w sposób bezpieczny (np. w książce serwisowej w skrzynce stycznikowej suwnicy lub wózka) i udostępniać tylko odpowiedniemu personelowi.
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚CUSTOMER’ lub ‚SERVICE’ 🡪 „użytkownik“ 🡪 „Zmiana hasła“ |
- Zalogować się w KranOS jako użytkownik ‚CUSTOMER’ (poziom uprawnień użytkownika [1]) lub ‚SERVICE’ (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- Kliknąć menu „Użytkownik“.
- Ukazuje się menu.
- Kliknąć punkt menu „Zmiana hasła“
pole tekstowe „Nowe hasło“pole tekstowe „Stare hasło“
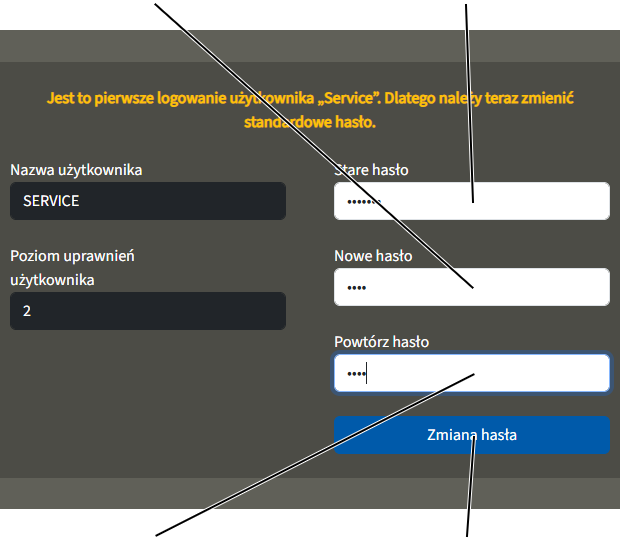
- Ukazuje się okno „Zmiana hasła“.
- W polu tekstowym „Stare hasło“ wprowadzić dotychczasowe hasło.
- W polu tekstowym „Nowe hasło“ wprowadzić nowe hasło.
- W polu tekstowym „Powtórz hasło“ wprowadzić dla potwierdzenia jeszcze raz nowe hasło.
- Kliknąć przycisk „Zmiana hasła“
- Hasło zostanie zmienione.
Wskazówka:
Zmienione hasło zdeponować w odpowiednim miejscu (np. w książce serwisowej w skrzynce stycznikowej suwnicy lub wózka). Hasło domyślne ‚SERVICE’ staje się nieważne po zmianie tego hasła. W razie zapomnienia hasła można zwrócić się do serwisu ABUS o zresetowanie hasła. Patrz „Serwis ABUS“.
Wskazówka:
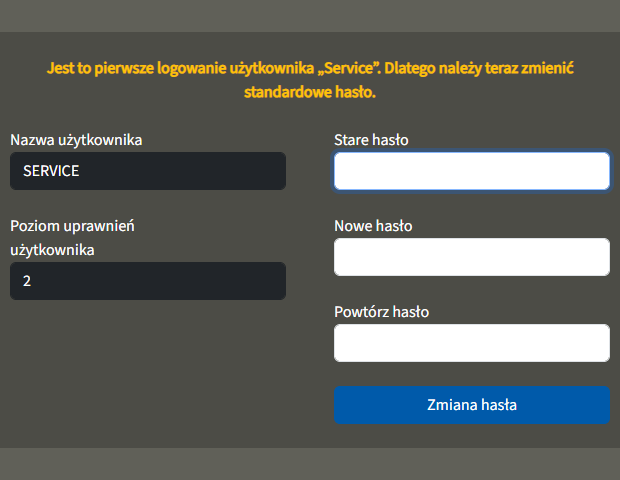
Przy pierwszym logowaniu jako użytkownik ‚SERVICE’ pojawia się automatycznie okno „Zmiana hasła“ z dodatkową wskazówką tekstową, że hasło musi zostać zmienione.
Dopóki hasło nie zostanie zmienione, nie jest możliwy dostęp do KranOS.
Ustawianie języka
Domyślnie KranOS i komunikaty na wyświetlaczu mozaikowym LED są wyświetlane w języku niemieckim. Po zalogowaniu do KranOS można zmienić język.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Użytkownik ‚CUSTOMER’ (poziom uprawnień użytkownika [1]) lub ‚SERVICE’ (poziom uprawnień użytkownika [2]) może być zalogowany. Dostęp jest jednak możliwy także bez loginu (poziom uprawnień użytkownika [0]).
Ustawianie języka
- Kliknąć przycisk „Język“ (Globus).
- Zostanie wyświetlona lista dostępnych języków.
- Wybrać wymagany język.
- KranOS i komunikaty na wyświetlaczu mozaikowym LED zostaną przestawione na wybrany język.
Menu przeglądowe
Punkt menu |
Punkt menu |
Punkt menu |
Funkcje |
Poziom uprawnień użytkownika |
Patrz |
|
|---|---|---|---|---|---|---|
Po zalogowaniu |
„Dane eksploatacyjne“ |
Odczyt danych eksploatacyjnych |
Bez |
„Odczyt danych eksploatacyjnych i pamięci sumarycznej obciążenia“. |
||
Odczyt pamięci sumarycznej obciążenia |
Bez |
|||||
Odczyt adresu IP suwnicy |
Bez |
|||||
„Logowanie“ |
Zalogować w KranOS z danymi użytkownika |
Bez |
||||
Okno startowe |
„Dane eksploatacyjne“ |
Odczyt danych eksploatacyjnych |
Użytkownik [1] Service (Serwis) [2] |
„Odczyt danych eksploatacyjnych i pamięci sumarycznej obciążenia“. |
||
Odczyt pamięci sumarycznej obciążenia |
Użytkownik [1] Service (Serwis) [2] |
|||||
„Diagnoza PLC“ |
Wyświetlanie informacji o wersji |
Użytkownik [1] Service (Serwis) [2] |
„Wyświetlenie diagnozy sterownika PLC z informacją o wersji“. |
|||
Wyświetlanie rejestru zdarzeń |
Użytkownik [1] Service (Serwis) [2] |
|||||
Restart suwnicy |
Service (Serwis) [2] |
|||||
„Diagnoza magistrali“ |
Wyświetlanie diagnozy sieci magistrali |
Użytkownik [1] Service (Serwis) [2] |
||||
„Diagnoza dodatkowego sterownika PLC“ |
Wyświetlić stany błędów i stany wysterowania dodatkowego sterownika PLC |
Użytkownik [1] Service (Serwis) [2] |
||||
Ustawić numer trybów pracy |
Service (Serwis) [2] |
|||||
„Diagnoza sekwencji kroków PLC“ |
Wyświetlanie przebiegów sekwencji kroków PLC |
Użytkownik [1] Service (Serwis) [2] |
||||
„Ustawienie czasu PLC“ |
Ustawianie daty i czasu sterownika PLC |
Service (Serwis) [2] |
||||
„Karta SD PLC“ |
Zabezpieczanie, przywracanie danych |
Service (Serwis) [2] |
||||
„Profil ruchu“ |
Wybieranie profilu ruchu |
Service (Serwis) [2] |
||||
Ustawianie sterowania indywidualnego |
Użytkownik [1] Service (Serwis) [2] |
„Ustawianie sterowania indywidualnego dla pilota sterowania ABURemote“. |
||||
Punkt menu |
Punkt menu |
Punkt menu |
Funkcje |
Poziom uprawnień użytkownika |
Patrz |
|---|---|---|---|---|---|
Ustawianie synchronizacji prędkości |
Service (Serwis) [2] |
||||
Ustawianie parametrów sterowania hakiem i centrowania haka |
Service (Serwis) [2] |
Ustawianie modułów asystentów operatora sterowania hakiem i centrowania haka |
|||
Ustawienie miernika nachylenia |
Service (Serwis) [2] |
||||
Zresetować przetwornicę częstotliwości do ustawień fabrycznych i powtórzyć pomiary silnika podnoszenia |
Service (Serwis) [2] |
„Resetowanie przetwornicy częstotliwości i powtórzenie pomiarów silnika podnoszenia“. |
|||
Parametryzacja od nowa przetwornicy częstotliwości |
Service (Serwis) [2] |
||||
Mostkowanie ogranicznika jazdy i wyłącznika krańcowego podnoszenia |
Service (Serwis) [2] |
„Tymczasowe mostkowanie ogranicznika jazdy i wyłącznika krańcowego podnoszenia“. |
|||
zmiana kierunku jazdy suwnicy i kierunku jazdy wózka |
Service (Serwis) [2] |
||||
Sterowanie parametrów torowiska (przez profil jazdy suwnicy) |
Przeszkoda: utworzyć nową, zaprogramować, skopiować, edytować i usunąć |
Service (Serwis) [2] |
Ustalić parametry torowiska i kolejne |
||
Wybrać i wyświetlić przeszkodę |
Użytkownik [1] Service (Serwis) [2] |
||||
„Punkty przesterowania w funkcji obciążenia“ |
Ustawianie „Punktów przesterowania w funkcji obciążenia“ |
Service (Serwis) [2] |
|||
Ustawianie zabezpieczenia przed zwisaniem liny |
Service (Serwis) [2] |
||||
Sterowaniepozycjonowaniem |
Edytować pozycje liniowego sterowania pozycjonowaniem. |
Service (Serwis) [2] |
|||
Ustalić wstępne ustawienia tolerancji dla sterowania pozycjonowaniem |
Service (Serwis) [2] |
||||
Obliczyć długość torowiska |
Service (Serwis) [2] |
Punkt menu |
Punkt menu |
Punkt menu |
Funkcje |
Poziom uprawnień użytkownika |
Patrz |
|---|---|---|---|---|---|
Oś suwnicy „Jazda suwnicy“ |
Wyświetlanie aktualnych pozycji wyłączników granicznych |
Użytkownik [1] Service (Serwis) [2] |
|||
Wyświetlanie stanu przetwornicy częstotliwości |
Użytkownik [1] Service (Serwis) [2] |
||||
Wyświetlanie położeń przełącznika parametrów torowiska |
Użytkownik [1] Service (Serwis) [2] |
||||
Wyświetlanie stanu systemu anty-zbliżeniowego i systemu anty-zbliżeniowego działającego w funkcji obciążenia |
Użytkownik [1] Service (Serwis) [2] |
||||
„Parametry profilu jazdy suwnicy“ |
Ustawianie prędkości |
Service (Serwis) [2] |
„Ustawianie rozszerzonych parametrów dla profili ruchu (jazdy suwnicy, jazdy wózka“. |
||
Ustawianie czasu hamowania i czasu przyspieszenia |
Service (Serwis) [2] |
||||
Ustawianie prędkości tekstu wskaźnika obciążenia |
Service (Serwis) [2]] |
||||
Ustawianie obciążenia częściowego |
Service (Serwis) [2] |
||||
Ustawianie kierunku obrotu wyłączników z dźwignią krzyżową dla parametrów torowiska |
Service (Serwis) [2] | ||||
„Czujniki odległości jazdy suwnicy“ |
Uaktywnić tryb programowania wyłączenia krańcowego |
Service (Serwis) [2] |
|||
Uaktywnić tryb programowania wyłączenia wstępnego |
Service (Serwis) [2] |
||||
Ustawianie długości belki głównej i torowiska |
Service (Serwis) [2] |
||||
Oś suwnicy „Jazda wózka suwnicowego“ |
Wyświetlanie aktualnych pozycji wyłączników granicznych |
Użytkownik [1] Service (Serwis) [2] |
|||
Wyświetlanie stanu przetwornicy częstotliwości |
Użytkownik [1] Service (Serwis) [2] |
||||
Wyświetlanie stanu systemu anty-zbliżeniowego i systemu anty-zbliżeniowego działającego w funkcji obciążenia |
Użytkownik [1] Service (Serwis) [2] |
||||
Jazda suwnicy PLC bezpieczeństwa |
Wyświetlenie stanów błędów i stanów wysterowania PLC bezpieczeństwa |
Użytkownik [1] Service (Serwis) [2] |
|||
Tryb testowy bezpiecznego zatrzymania (STO) |
Service (Serwis) [2] |
||||
Wyświetlanie położeń przełącznika parametrów torowiska |
Użytkownik [1] Service (Serwis) [2] |
Punkt menu |
Punkt menu |
Punkt menu |
Funkcje |
Poziom uprawnień użytkownika |
Patrz |
|---|---|---|---|---|---|
„Parametry profilu jazdy wózka suwnicowego“ |
Ustawianie prędkości |
Service (Serwis) [2] |
„Ustawianie rozszerzonych parametrów dla profili ruchu (jazdy suwnicy, jazdy wózka“. |
||
Ustawianie czasu hamowania i czasu przyspieszenia |
Service (Serwis) [2] |
||||
Ustawienie prędkości tekstu wskaźnika obciążenia |
Service (Serwis) [2] |
||||
Ustawianie kierunku obrotu wyłączników z dźwignią krzyżową dla parametrów torowiska |
Service (Serwis) [2] |
||||
„Czujnikiodległości jazdy wózka“ |
Uaktywnić tryb programowania wyłączenia krańcowego |
Service (Serwis) [2] |
|||
Uaktywnić tryb programowania wyłączenia wstępnego |
Service (Serwis) [2] |
||||
Oś suwnicy „Mechanizm podnoszenia“ |
Wyświetlanie aktualnych pozycji wyłączników granicznych |
Użytkownik [1] Service (Serwis) [2] |
|||
Wyświetlanie stanu przetwornicy częstotliwości |
Użytkownik [1] Service (Serwis) [2] |
||||
Wskaźnik obciążenia |
Użytkownik [1] Service (Serwis) [2]] |
||||
Uaktywnienie mostkowania przeciążenia |
Service (Serwis) [2] |
||||
Uaktywnienie wymiany liny |
Service (Serwis) [2]] |
„Wymiana liny“. |
|||
„Enkoder bębna“ |
Ustawianie adresu urządzenia |
Service (Serwis) [2] |
|||
Wzorcowanie absolutnego enkodera bębna |
Service (Serwis) [2] |
||||
Skasowanie błędu |
Service (Serwis) [2] |
||||
„Parametry profilu podnoszenia“ |
Ustawianie prędkości |
Service (Serwis) [2] |
|||
Ustawianie czasu hamowania i czasu przyspieszenia |
Service (Serwis) [2] |
||||
Ustawianie układu pomiarowego obciążenia |
Service (Serwis) [2] |
||||
Wyświetlanie długości liny |
Service (Serwis) [2] |
||||
Ustawianie pomiaru silnika podnoszenia |
Service (Serwis) [2] |
Punkt menu |
Punkt menu |
Punkt menu |
Funkcje |
Poziom uprawnień użytkownika |
Patrz |
|---|---|---|---|---|---|
Ustawianie maksymalnej prędkości jazdy suwnicy i wózka podczas sterowania hakiem i centrowania haka. |
Service (Serwis) [2] |
„Ustawianie modułów asystentów operatora sterowania hakiem i centrowania haka“ |
|||
Ustawianie maksymalnego odchylenie liny dla jazdy suwnicy i wózka przy zabezpieczaniu ciągnięcia po skosie |
Service (Serwis) [2] |
||||
„Parametry systemu zapobiegającemu kołysaniu ładunku“ |
Ustawianie zawiesi |
Użytkownik [1] Service (Serwis) [2] |
„Uaktywnianie i wyłączanie systemu zapobiegającego kołysaniu ładunku“. |
||
Wyświetlanie długości liny |
Service (Serwis) [2] |
||||
Włączanie i wyłączanie systemu zapobiegającego kołysaniu ładunku |
Service (Serwis) [2] |
||||
Ustawianie dostępności systemu zapobiegającego kołysaniu ładunku dla kilku wózków |
Service (Serwis) [2] |
„Uaktywnienie systemu zapobiegającego kołysaniu ładunku dla kilku wózków“. |
|||
„Parametry miernika nachylenia“ |
Kalibrowanie miernika nachylenia |
Service (Serwis) [2] |
|||
„Parametry stanu liny kwalifikującego do wymiany“ |
Przegląd parametrów do obliczania stanu liny kwalifikującego do wymiany |
Użytkownik [1] Service (Serwis) [2] |
„Wyświetlanie parametrów stanu liny kwalifikującego do wymiany i danych napędu linowego“. |
||
„Kalibracja mechanizmu podnoszenia“ |
Kalibrowanie układu pomiarowego obciążenia |
Service (Serwis) [2] |
„Kalibrowanie układu pomiarowego obciążenia z podniesionym obciążeniem pomiarowym“. |
||
Podstawowa kalibracja czujnika obciążenia |
Service (Serwis) [2] |
||||
Ustawianie wyłącznika krańcowego podnoszenia |
Service (Serwis) [2] |
Tymczasowa zmiana pozycji końcowej fazy hamowania napędu podnoszenia“ |
|||
Ustawianie pamięci sumarycznej obciążenia |
Service (Serwis) [2] |
||||
„Zużycie - stan liny kwalifikujący do wymiany“ |
Wyświetlanie danych zużycia poszczególnych odcinków liny |
Użytkownik [1] Service (Serwis) [2] |
„Sprawdzić linę na podstawie prognozy terminu wycofania z eksploatacji. |
||
Menu „Użytkownik“ |
„Zmiana hasła“ |
Zmiana hasła |
Użytkownik [1] Service (Serwis) [2] |
||
„Wylogowanie“ |
Wylogowanie użytkownika |
Użytkownik [1] Service (Serwis) [2] |
|||
Menu „Język“ |
Ustawianie języka |
Bez |
Montaż i podłączanie
Dotyczy każdego, kto wykonuje prace przy suwnicy.
Użytkownik suwnicy jest odpowiedzialny za dobór i odpowiednie kwalifikacje personelu przeprowadzającego uruchomienie.
Przykłady odpowiednio wykwalifikowanych osób:
- Osoby posiadające obszerną wiedzę opartą na wykształceniu zawodowym w zakresie budowy maszyn oraz elektrycznych instalacji suwnic.
- Osoby posiadające wystarczające doświadczenie w zakresie eksploatacji, montażu i konserwacji suwnic.
- Osoby dysponujące kompleksową znajomością odnośnych reguł techniki, dyrektyw i przepisów bezpieczeństwa, obowiązujących w kraju użytkowania suwnicy.
- Osoby regularnie szkolone przez firmę ABUS.
ABUS nie odpowiada za szkody spowodowane wykonaniem uruchomienia niefachowo lub przez osoby nie mające odpowiednich kwalifikacji.
ABUS zaleca powierzenie wykonywania uruchomienia zespołowi monterskiemu firmy ABUS.
Montaż szynoprzewodu z absolutnym systemem pomiarowym
Dotyczy tylko sterownika pozycjonowania
W przypadku sterowania pozycjonowaniem i sterowania parametrów torowiska w zależności od pozycji suwnicy, do pomiaru absolutnej pozycji suwnicy wzdłuż torowiska stosowany jest absolutny system pomiarowy. Funkcję absolutnego systemu pomiarowego pełnią albo laserowe czujniki odległości, albo system szynoprzewodów APOS. W systemie szynoprzewodów APOS w profil szyny prądowej wsuwana jest taśma z kodem, który jest odczytywany przez głowicę odczytującą, co pozwala na określenie pozycji suwnicy.
Montaż systemu szynoprzewodów APOS został opisany w osobnej dokumentacji. Poniżej objaśniono ważne informacje uzupełniające oraz kroki montażowe charakterystyczne dla ABUS, odbiegające od instrukcji montażu producenta systemu szynoprzewodów APOS.
Ogólne wskazówki:
- Długość produkcyjna taśmy z kodem wynosi 260 m. Na potrzeby zamówionego systemu suwnicy odcina się z niej odpowiednie odcinki. Z tego względu początkowa wartość zliczana taśmy z kodem może być znacznie większa niż 0.
- Taśma z kodem i profil mocujący są dostarczane z naddatkiem długości wynoszącym ok. 1 m.
- Po montażu taśmy z kodem nie jest już możliwa wymiana pojedynczego elementu szynoprzewodu. Nie jest także możliwe otwarcie szynoprzewodu wzdłuż trasy w celu wymiany odbieraka prądu lub wózka z głowicą odczytującą.
- Taśma z kodem jest silnie magnetyczna; podczas montażu należy ją chronić przed zabrudzeniami (przede wszystkim przez pył metalowy, wióry itp.).
Wskazówki dotyczące montażu
- Podczas wciągania taśmy z kodem do szynoprzewodu ma znaczenie kierunek liczenia systemu szynoprzewodów. Kierunek liczenia musi rosnąć w kierunku jazdy suwnicy „naprzód“!
Położenie taśmy z kodem jest opisane w osobnej dokumentacji i w planie ułożenia producenta w kanale pod przewodem ochronnym (PE). Nie jest to jednak generalna zasada. Ponieważ głowicę odczytującą można zamontować na jej wózku tylko w jednym kierunku, może zaistnieć konieczność wciągnięcia taśmy z kodem do kanału na przeciwko przewodu ochronnego.
- Podczas mocowania punktu stałego szynoprzewodu można uszkodzić taśmę z kodem. W trakcie przykręcania śrub samowiercących zwracać uwagę, aby wkręcać w profile szyny prosto.
- Głowica odczytująca zostaje wsunięta na końcu instalacji. Jeżeli kilka suwnic korzysta z jednego torowiska, należy zwrócić uwagę na zachowanie kolejności odbieraków prądu.
- Zakończenia szynoprzewodów składają się z odcinków o długości 150 mm, które nie zawierają szyny miedzianej i mają zamocowaną końcówkę ochronną. Odcinek jest utrzymywany wyłącznie przez zaślepkę stykową i nie jest dodatkowo utrzymywany przez miedziane szyny. W razie potrzeby należy zamontować dodatkowe zawieszenie.
- Drążek zabieraka z głowicą przegubową M10 wózka głowicy odczytującej jest mocowany do rur kwadratowych suwnicy za pomocą kątownika montażowego. Tuleja dystansowa zapewnia możliwość ruchu głowicy przegubowej. Drążek zabieraka należy zatem ustawić w jednej linii z szynoprzewodem i głowicą odczytującą.
- Zasilania odcinkowe są fabrycznie dopasowane do systemu szynoprzewodów. W tym celu zaślepka stykowa jest wycięta w obszarze taśmy kodowej i wyposażona w nowe elementy z tworzywa sztucznego. Jeśli jednak taśma z kodem zostanie umieszczona na przeciw przewodu ochronnego, konieczne jest zastosowanie specjalnego zasilania odcinkowego. Zamiennie można przebudować zasilanie odcinkowe na miejscu. W tym celu należy usunąć zaślepkę stykową i wykręcić 4 śruby z części dolnej. Następnie część dolną odwrócić o 180 stopni i ponownie zamontować. Wskazówka: w wyniku tego obrotu obraca się także punkt zasilania (połączenie skręcane).
- Głowica odczytująca jest wyposażona w interfejs SSI (synchronous serial interface - seryjny interfejs synchroniczny). 8-biegunowe złącze wtykowe M12 jest połączone z modułem sprzęgającym magistrali polowej sterownika suwnicy za pomocą konwertera (M12 na złącze wtykowe płytki drukowanej).
Podłączanie suwnicy ze sterownikiem ABUControl
Podłączanie suwnicy do instalacji elektrycznej
- Wykonać sieć zasilającą wg EN 60204.
- Zgodnie z DIN EN 50178 zaprojektować stałe podłączenie, ponieważ prąd roboczy przekracza 3,5 mA.
Wybór wyłącznika ochronnego prądowego
Jeżeli ma być zastosowany wyłącznik ochronny prądowy
- Zastosować wyłącznik ochronny prądowy typu B.
Jest on przewidziany do pracy z przetwornicami częstotliwości i rozróżnia prądy uszkodzeniowe w różnych zakresach częstotliwości. Umożliwia to zapewnienie ochrony także przy pracy z przetwornicami częstotliwości.
Demontaż i montaż obudowy kołnierzowej
W suwnicach z krótkimi czołownicami przewody i obudowa kołnierzowa na sterowniku suwnicy wystają przed śrubami HV. Konieczne jest wówczas odkręcenie obudowy kołnierzowej, aby móc przykręcić lub odkręcić śruby HV.
Odkręcanie obudowy kołnierzowej
obudowa kołnierzowa
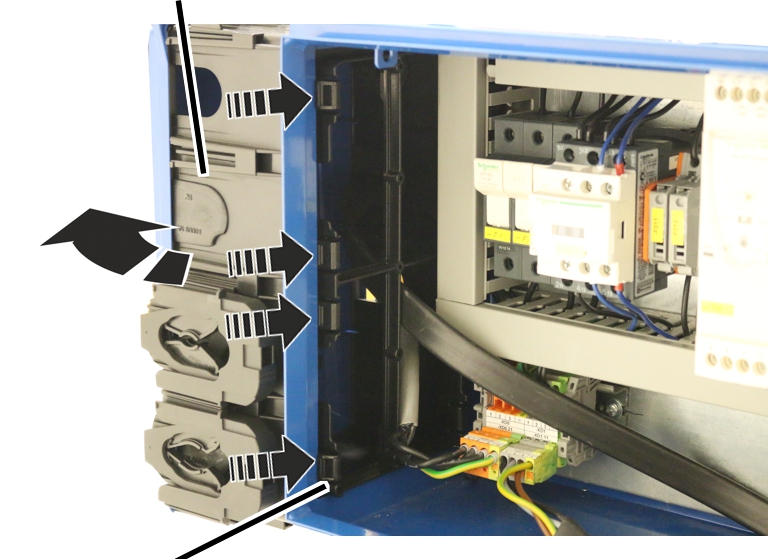
- Otworzyć pokrywę sterownika suwnicy.
- Cztery przednie zatrzaski obudowy kołnierzowej wepchnąć do środka.
- Odchylić obudowę kołnierzową do tyłu (w kierunku tyłu skrzynki styczników).
- Obudowa kołnierzowa odłączy się od skrzynki styczników.
- Ściągnąć obudowę kołnierzową do przodu.
- Obudowa kołnierzowa może zwisać luźno na przewodach na sterowniku suwnicy aż zostaną przykręcone śruby HV.
Mocowanie obudowy kołnierzowej
obudowa kołnierzowa
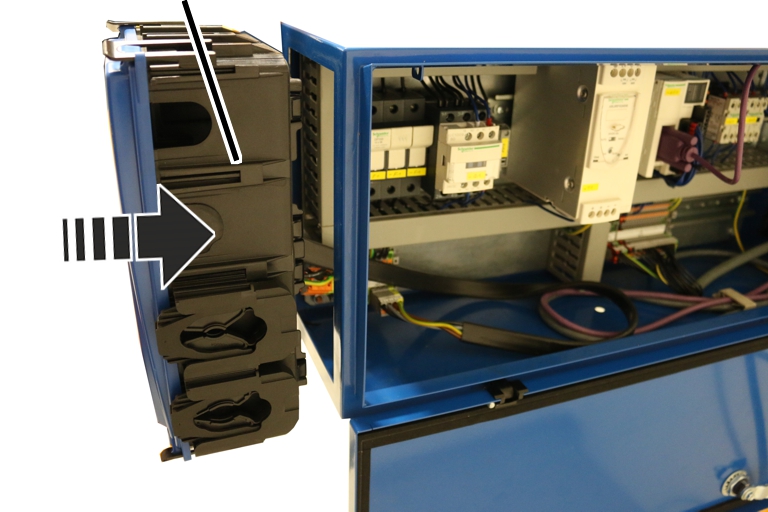
- Osadzić obudowę kołnierzową prosto na skrzynce styczników.
- Wepchnąć obudowę kołnierzową w skrzynkę styczników.
- Zatrzasnąć zatrzaski (8x) tak, aby było słychać odgłos zatrzaskiwania.
Ułożenie przewodów przyłączeniowych w obudowie kołnierzowej
Podczas montażu przewody przyłączeniowe są przekładane przez obudowę kołnierzową do skrzynki styczników i podłączane. Wszystkie przewody przyłączeniowe są zakończone wtykami. Przepusty kablowe w obudowie kołnierzowej służą ´jako uszczelnienie.
Do cieńszych przewodów okrągłych wystarcza przepust kablowy (gumowy). Do grubszych przewodów okrągłych i przewodów płaskich oprócz przepustu kablowego stosowane są trzyczęściowe odciągi kablowe, aby ustalić przewód przyłączeniowy.
Otwieranie obudowy kołnierzowej
obudowa kołnierzowa
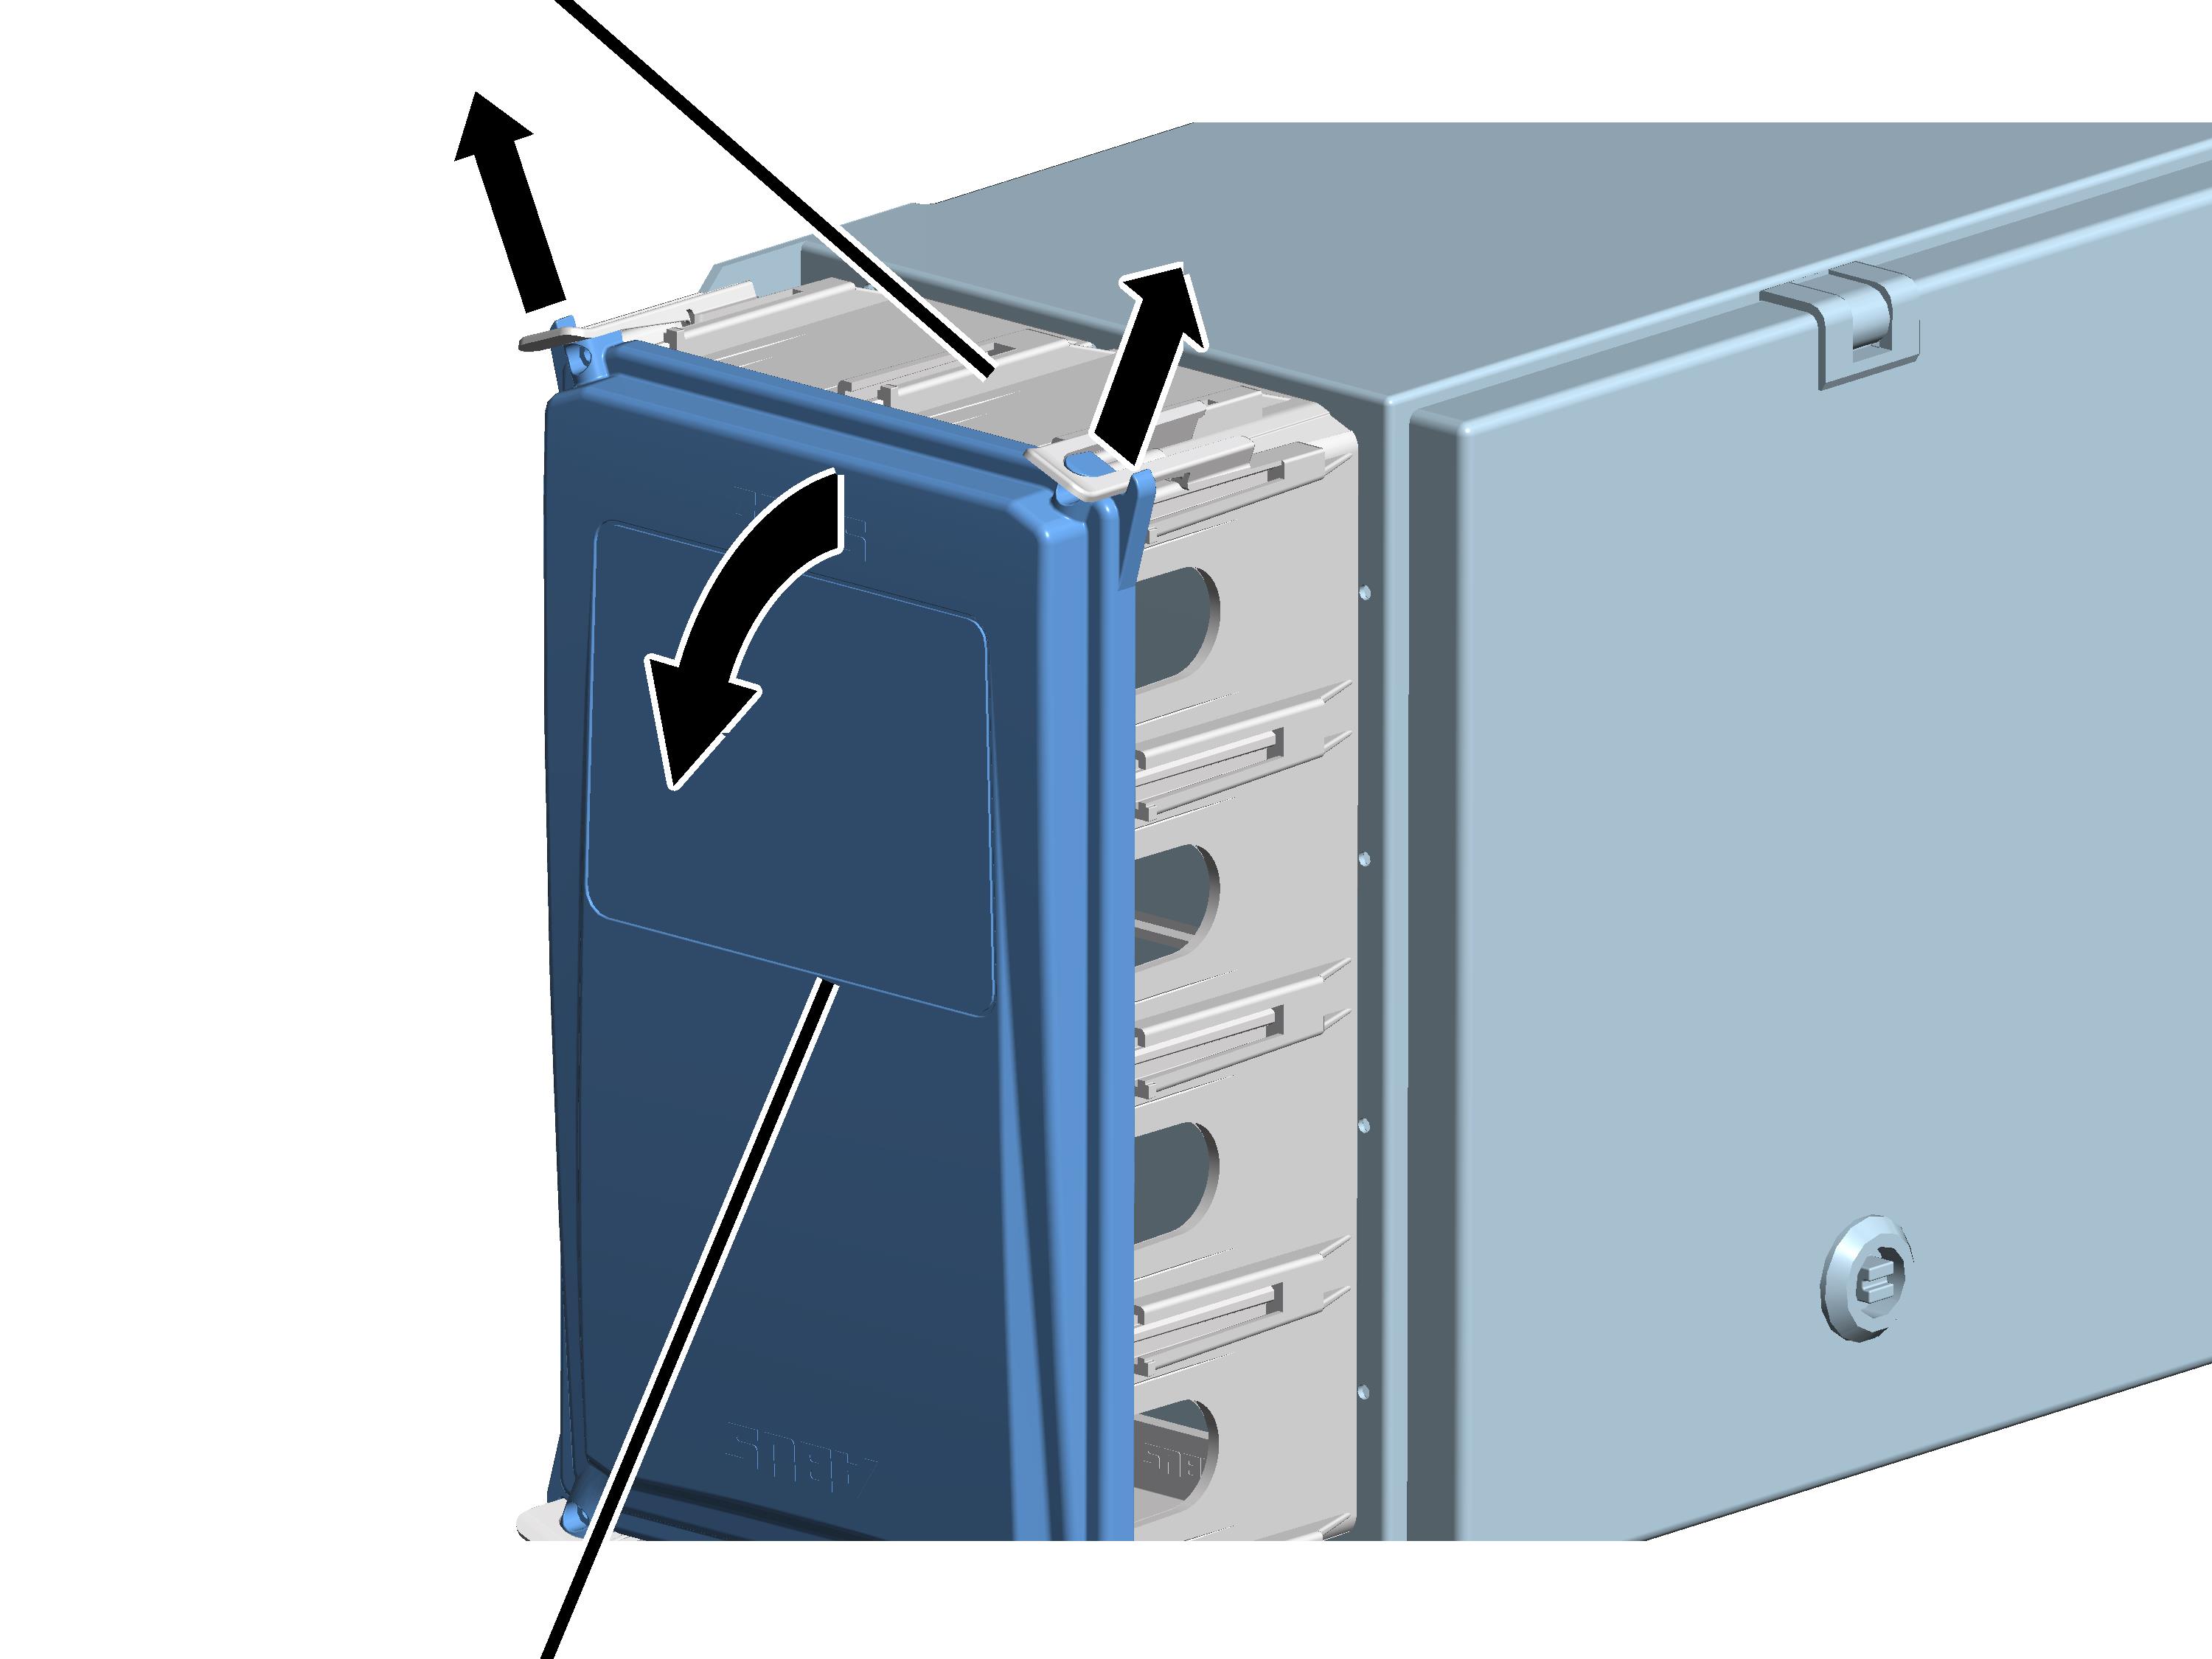
- Oba górne klipsy zamykające popchnąć lekko na zewnątrz.
- Jednocześnie ściągnąć pokrywę w górnej części obudowy.
- Odchylić pokrywę do dołu tak, aby była ustawiona prawie poziomo.
- Przy odchylaniu pokrywa automatycznie wyjdzie z dolnych klipsów zamykających.
Rada
Jeżeli ze względu na brak miejsca nie można odchylić pokrywki do dołu, zamiast tego można też lekko wypchnąć na zewnątrz górne i dolne klipsy mocujące a następnie po prostu ściągnąć pokrywkę.
Przygotowanie przewodu przyłączeniowego
przewód przyłączeniowy
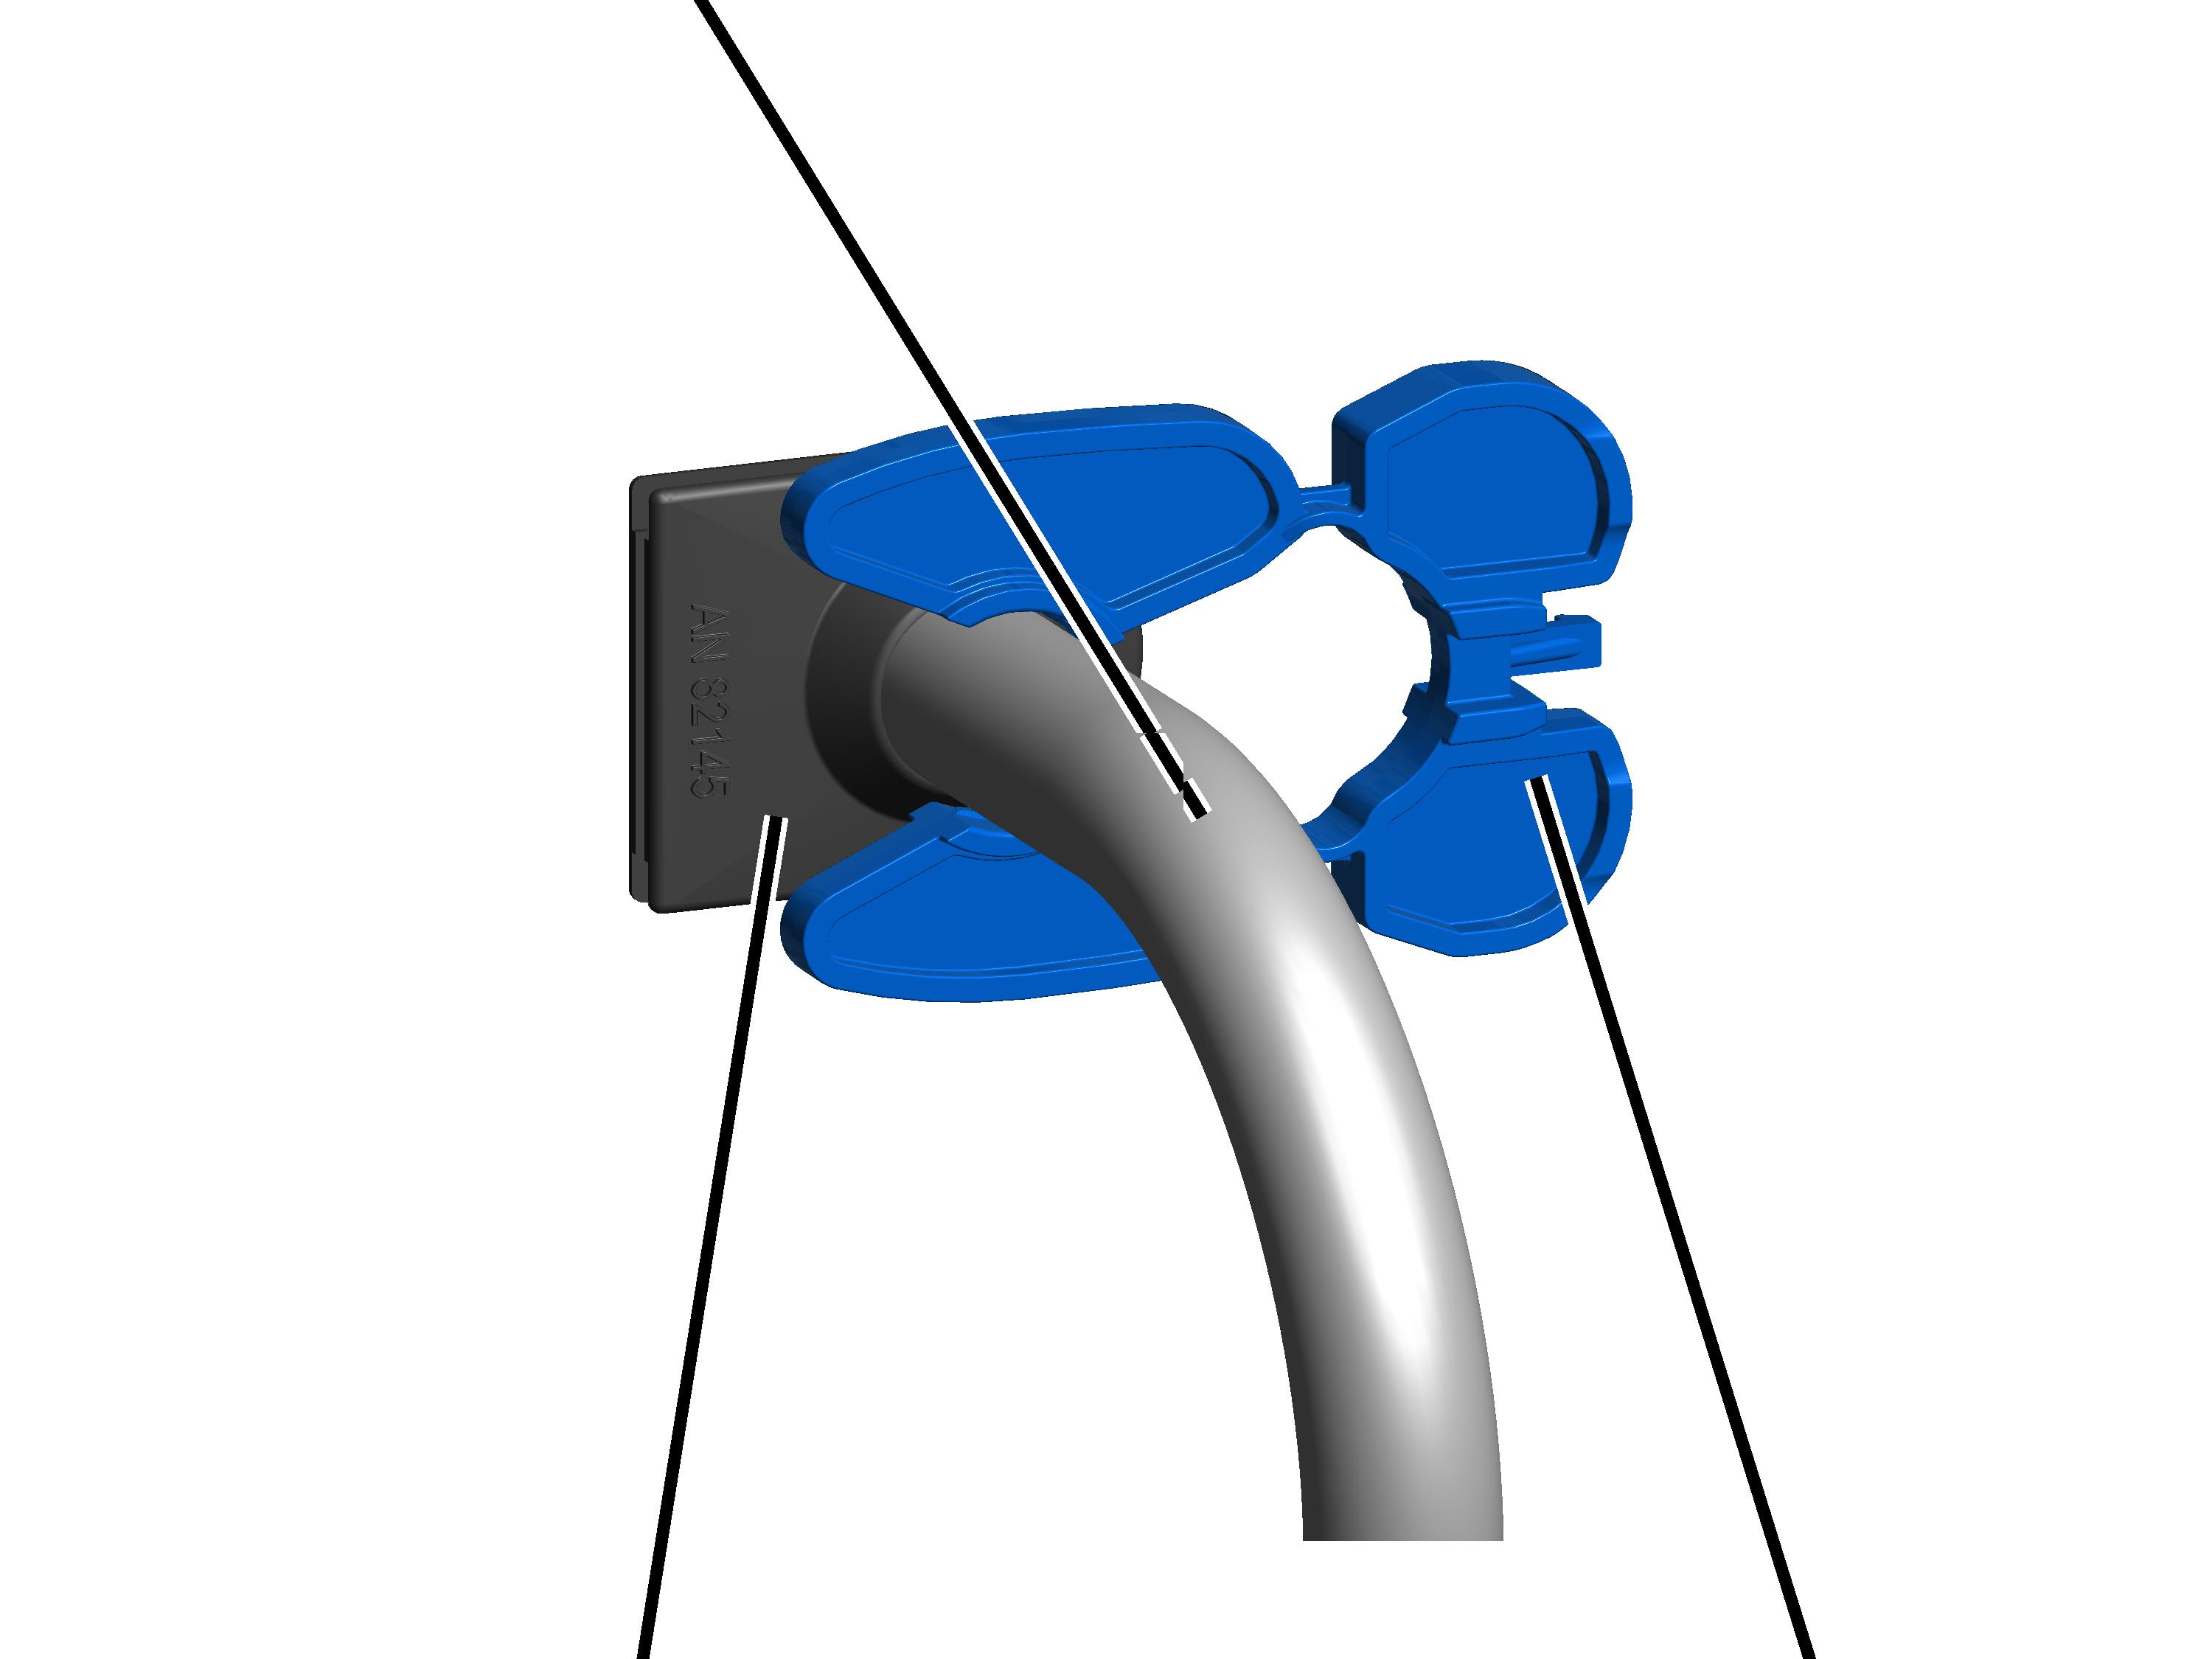
- Przewód przyłączeniowy wsunąć przez przepust kablowy tak, aby przewód przyłączeniowy można było doprowadzić w skrzynce styczników do listwy zaciskowej.
Przepusty kablowe mają, zależnie od przewodu, różne otwory (grube lub cienkie przewody okrągłe, przewody płaskie) albo są szczelinowane.
- Od zewnątrz założyć klips na przewód przyłączeniowy.
Wtykanie przewodu przyłączeniowego
przewód przyłączeniowy z klipsemklamra zespołu bazowego
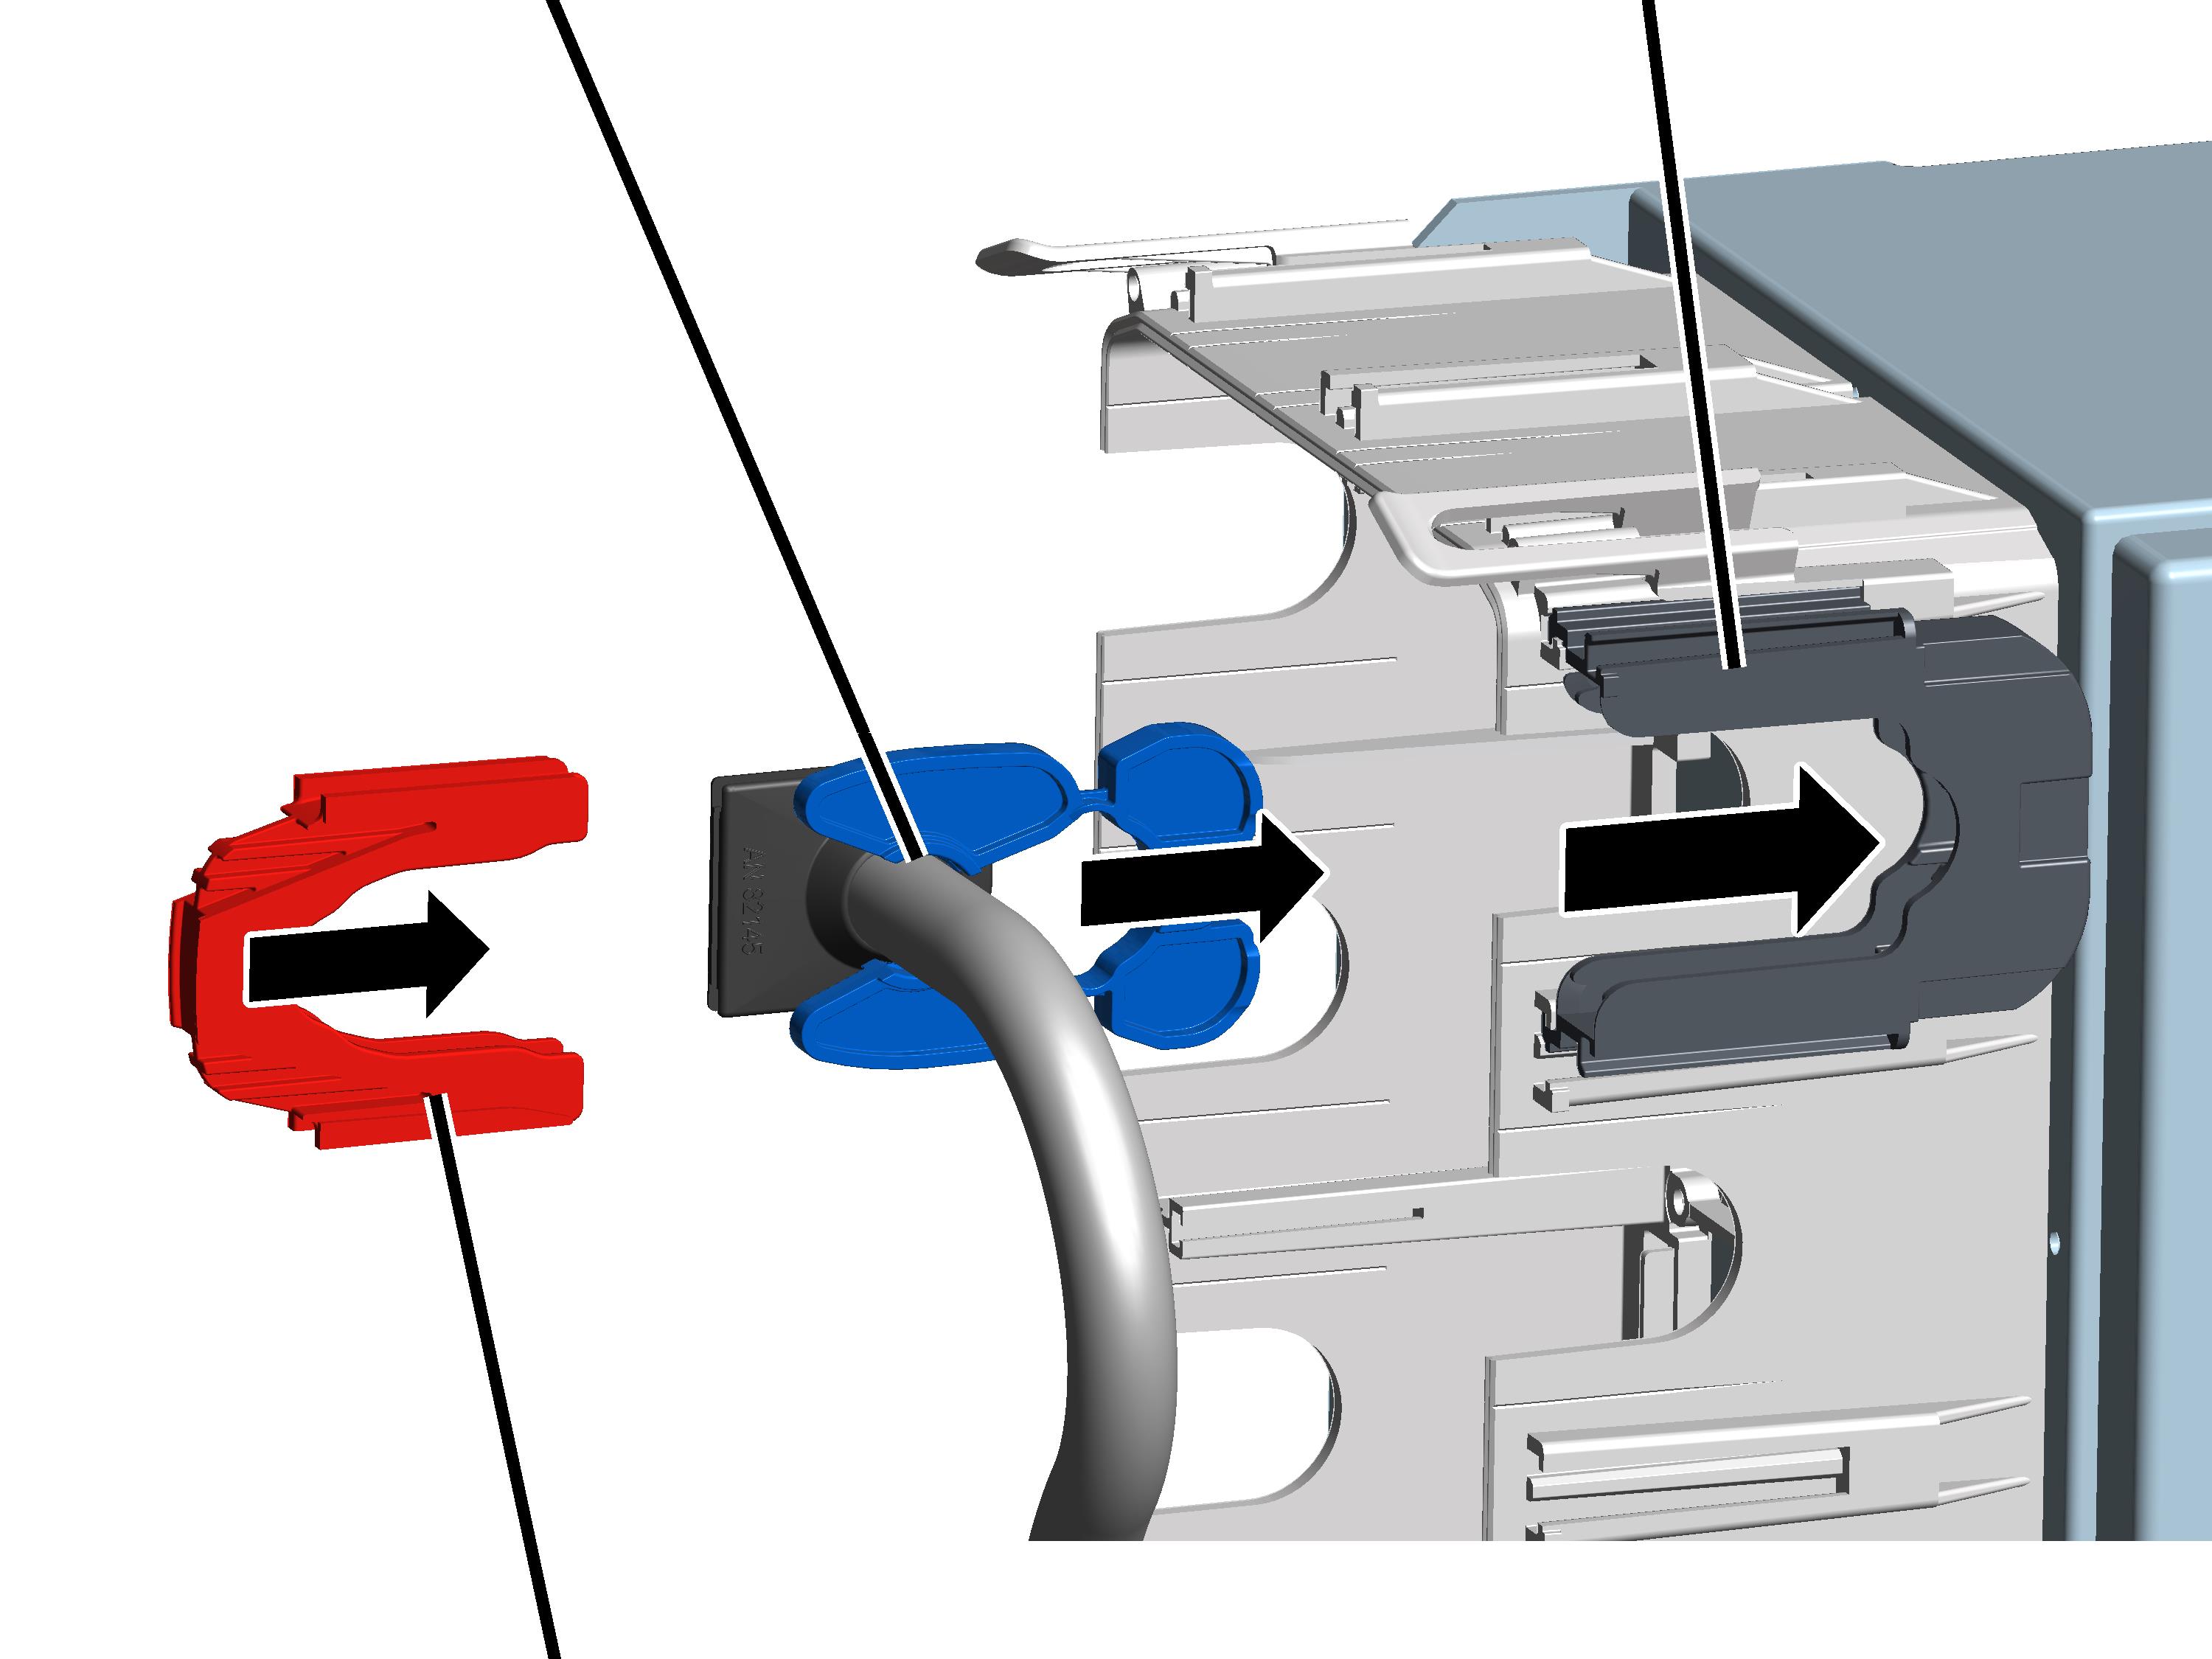
- Zespół bazowy odciągu kablowego włożyć w obudowę kołnierzową i zatrzasnąć.
- Przewód przyłączeniowy z klipsem wsunąć w zespół bazowy, wprowadzając jednocześnie przepust kablowy (gumowy) w otwór w obudowie kołnierzowej.
- Pałąk mocujący odciągu kablowego założyć na zespół bazowy.
Zabezpieczanie przepustu kablowego
otwór do przewiązki kablowej
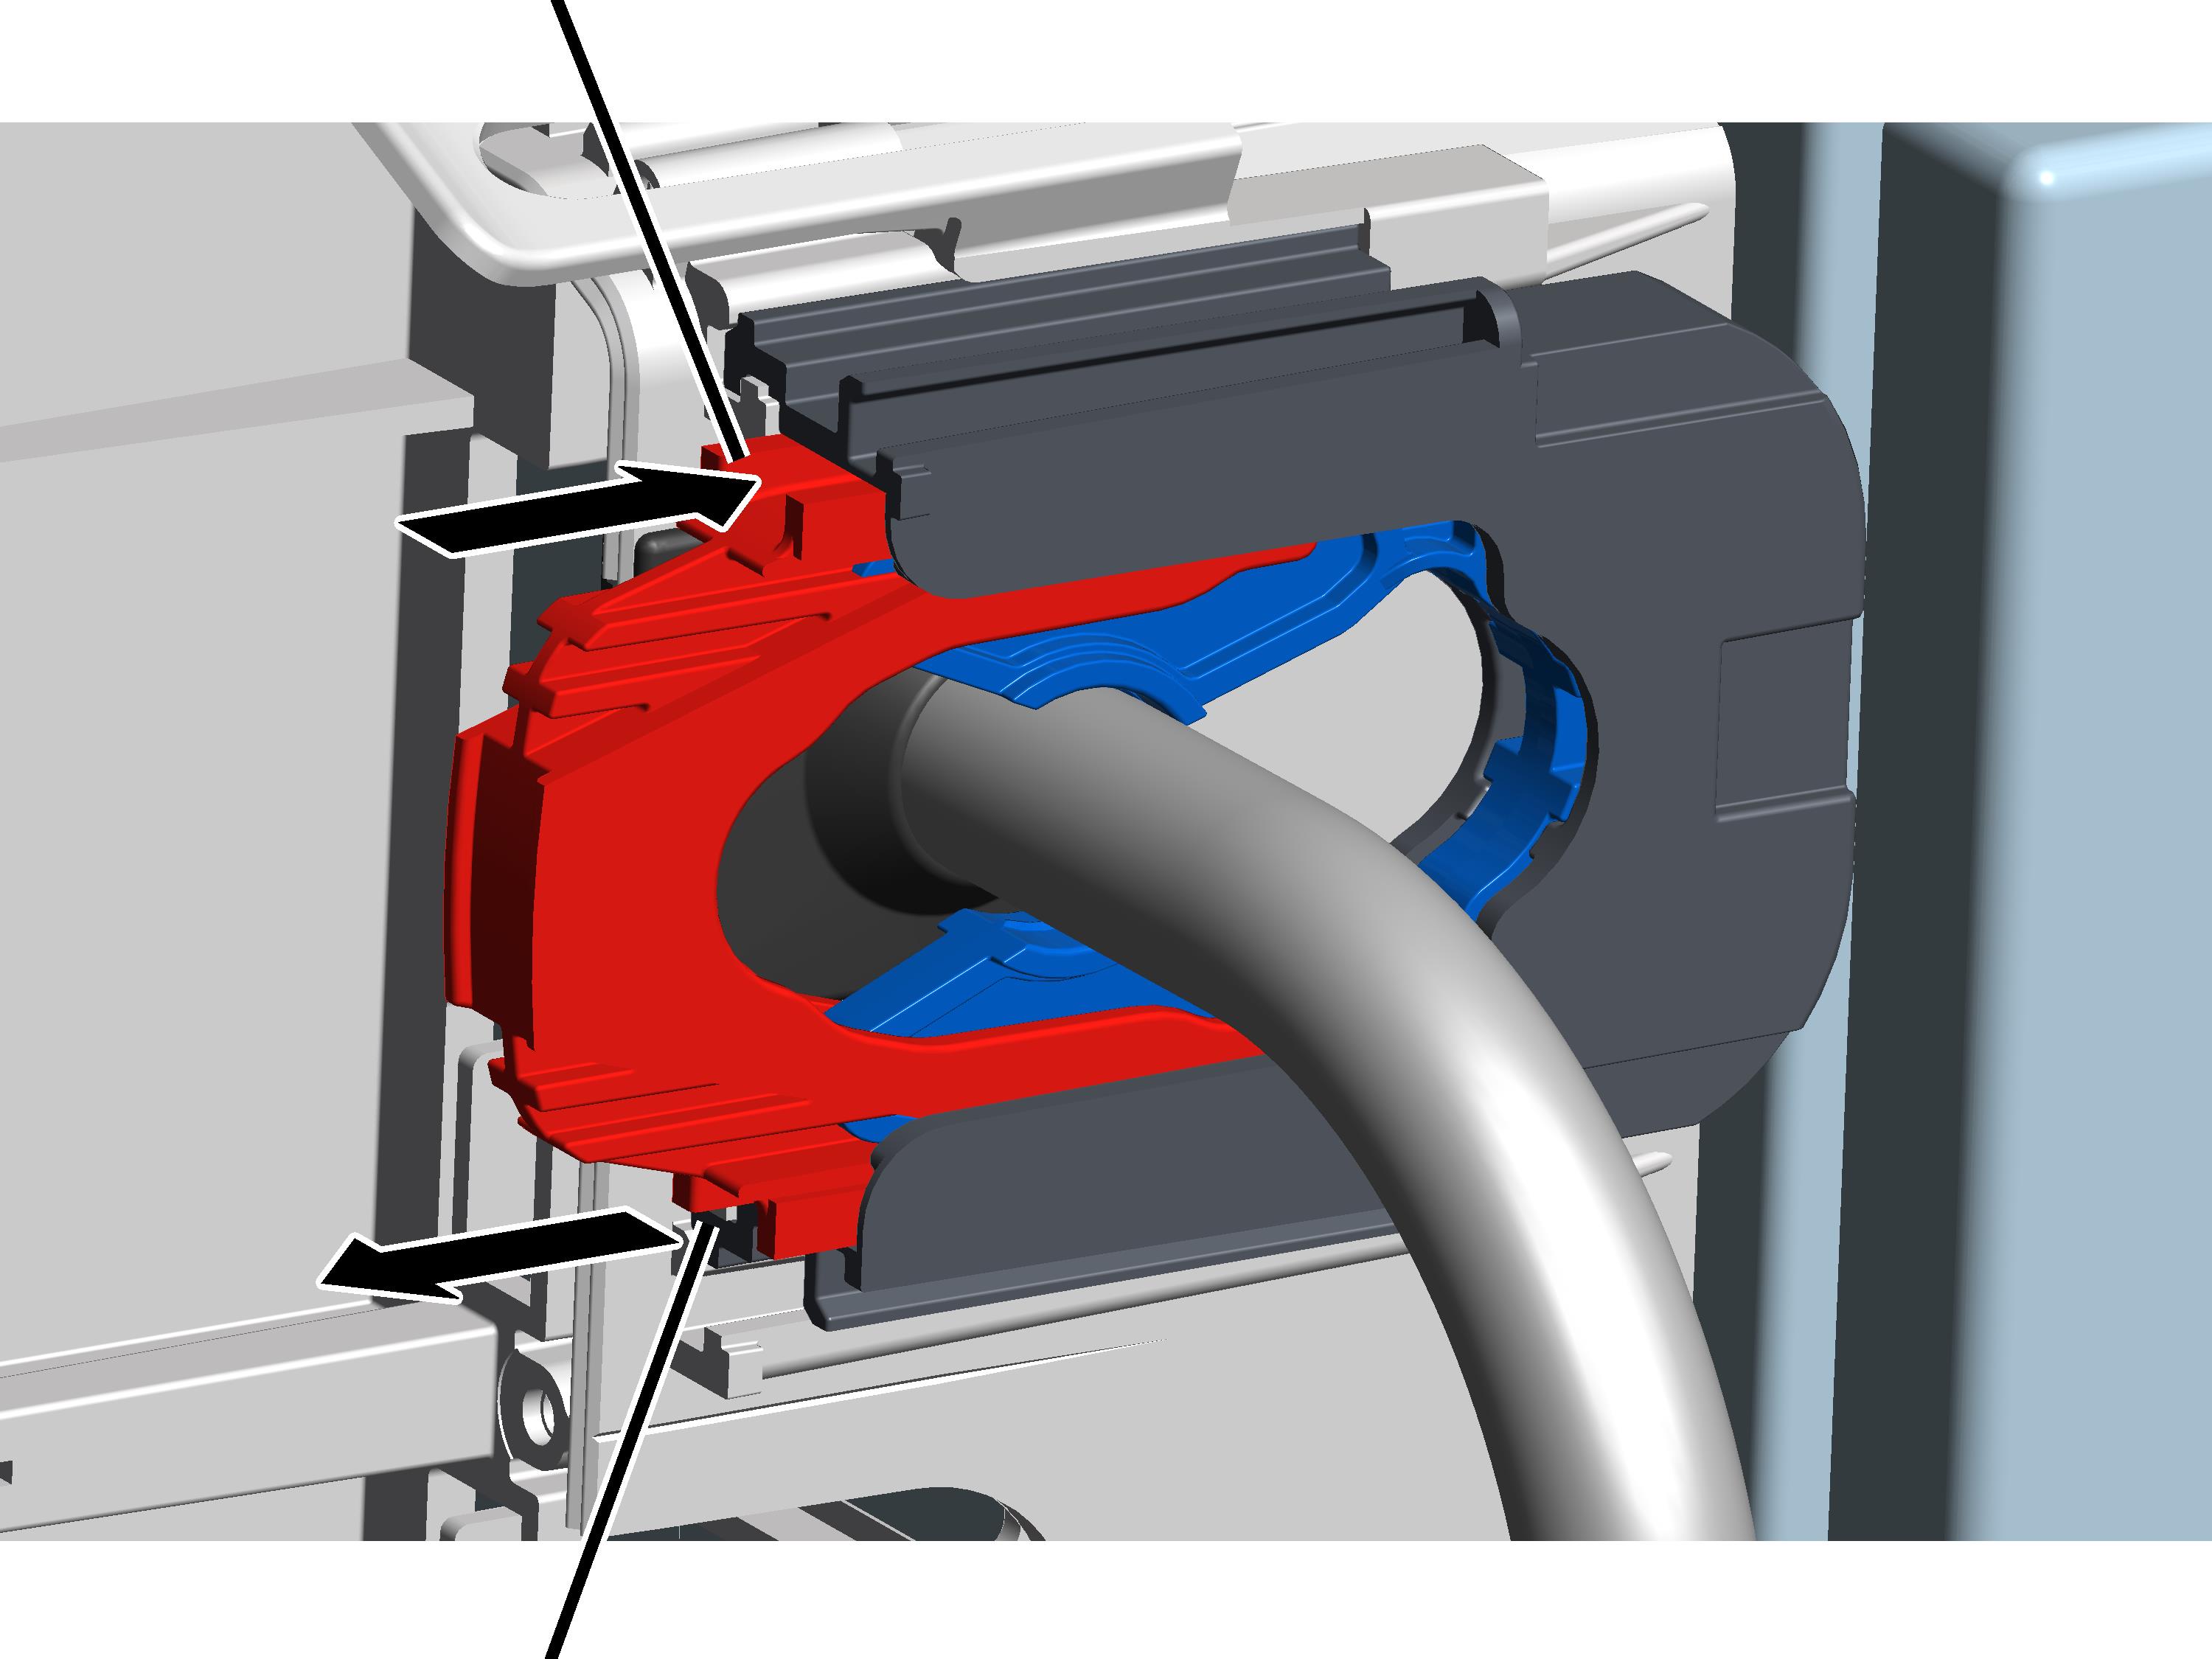
- Przewiązkę kablową (nie pokazaną na rysunku) wsunąć w otwór odciągu kablowego.
- Przewiązkę kablową ułożyć wzdłuż zespołu bazowego odciągu kablowego i wyprowadzić drugim otworem.
- Złożyć przewiązkę kablową i ścisnąć ręką.
Montaż uchwytu kablowego
klamra zespołu bazowegouchwyt kablowy
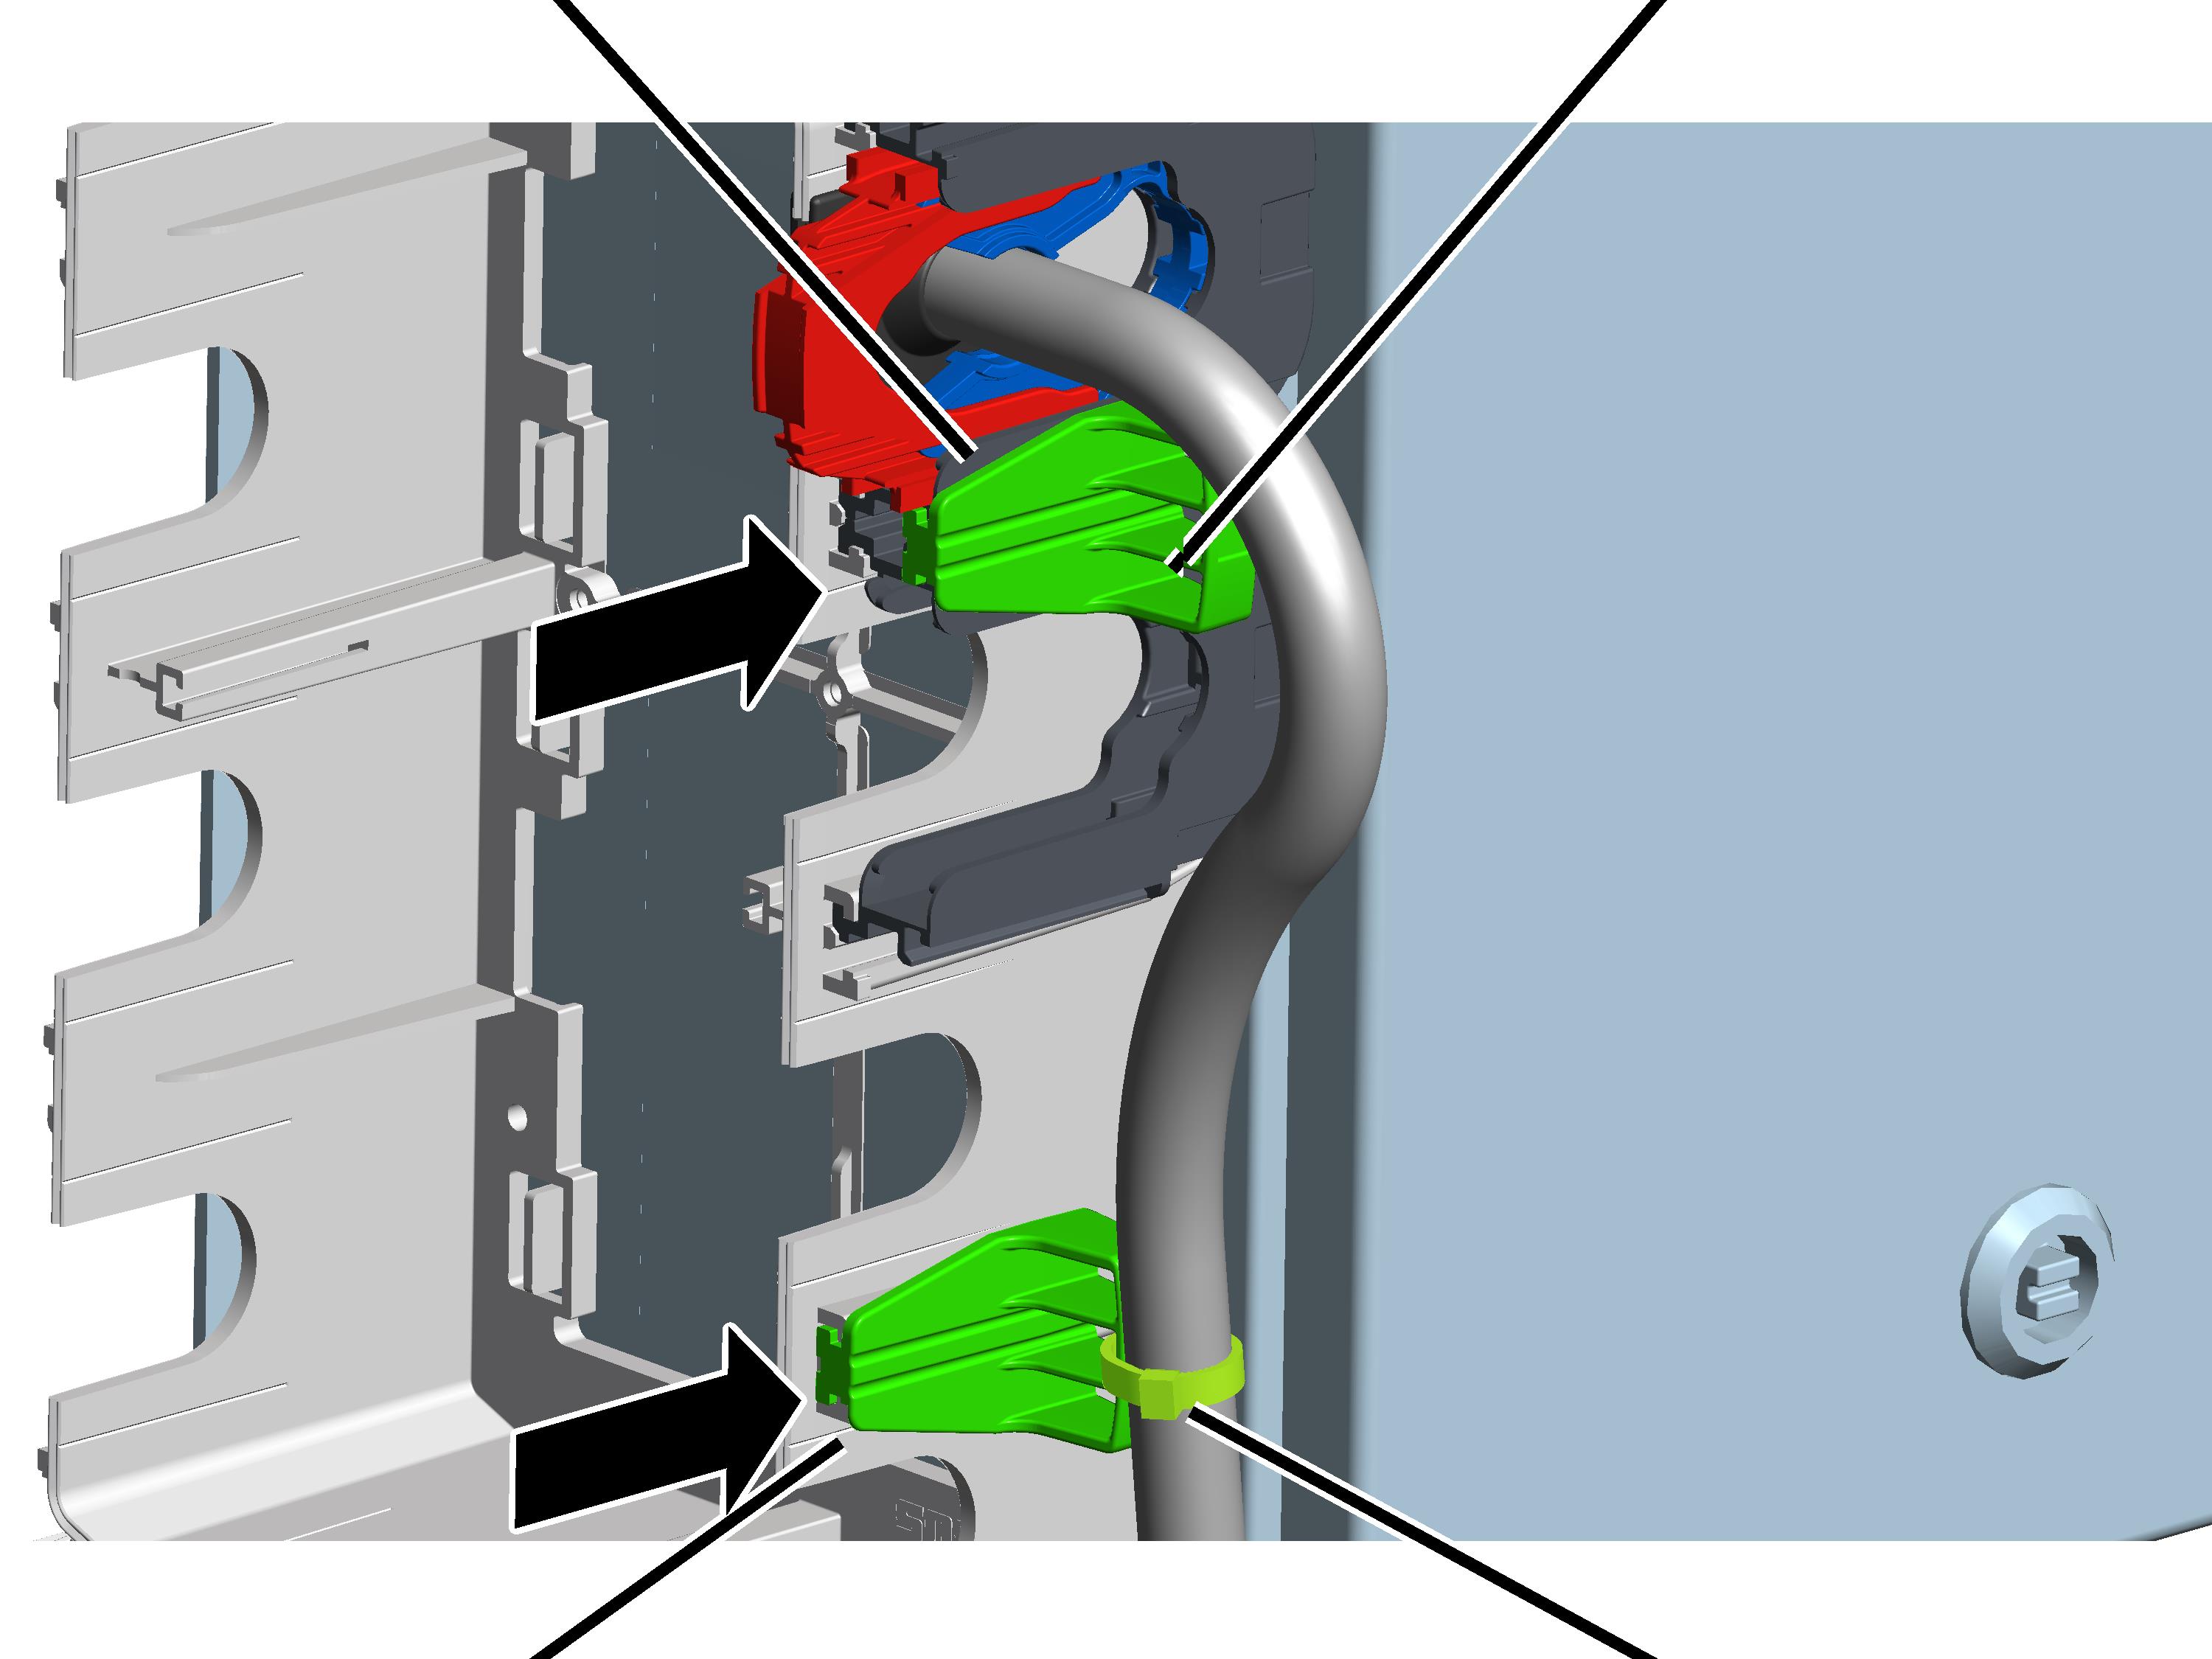
- Wsunąć prowadnicę kablową w szynę na obudowie kołnierzowej (na dole na rysunku)
lub
Prowadnicę kabla wsunąć w szynę między dwoma zespołami głównymi odciągu kablowego (na górze rysunku).
- Przewód przyłączeniowy zamocować obejmą kablową do uchwytu kablowego.
Zamykanie obudowy kołnierzowej
klips zamykający
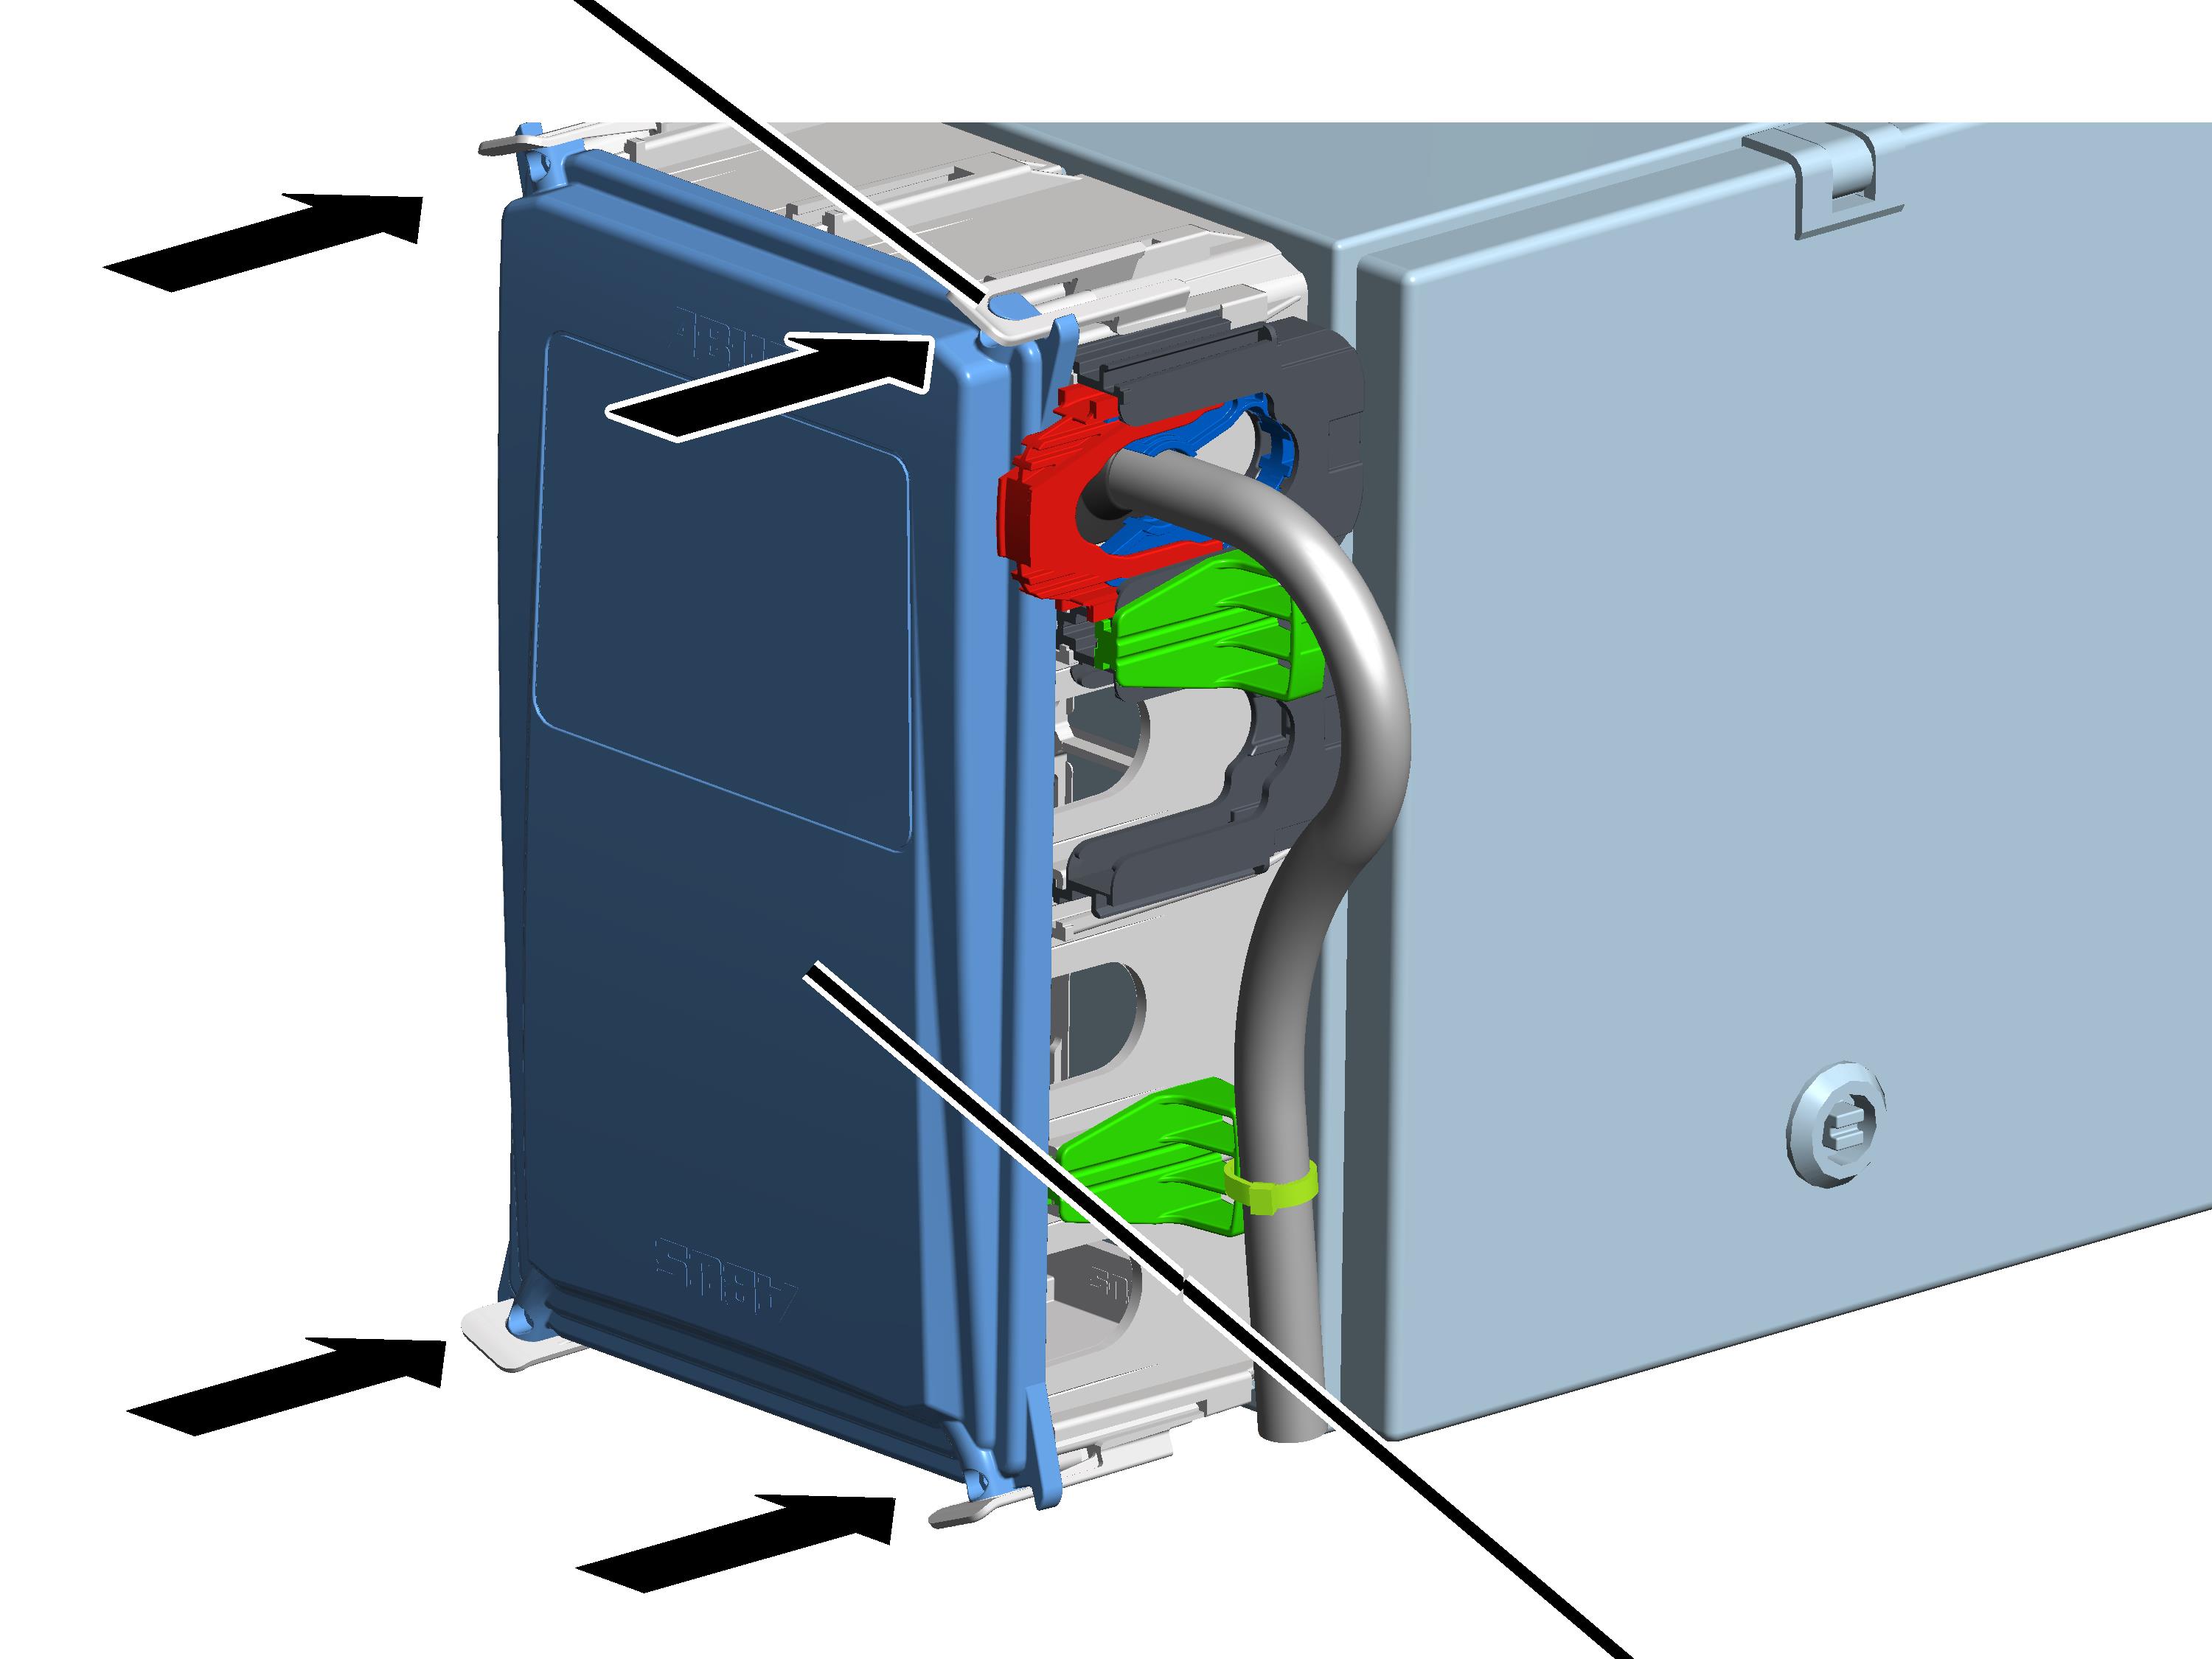
- Przyłożyć pokrywę do wszystkich czterech narożników obudowy.
- Jednocześnie zatrzasnąć pokrywę we wszystkich czterech klipsach zamykających.
Ustawianie punktu przesterowania dolnego wyłącznika krańcowego podnoszenia
Wciągnik linowy jest wyposażony wyłącznik graniczny przekładni z trzema punktami przesterowania. Wyłącznik krańcowy awaryjny i górny wyłącznik krańcowy podnoszenia zostały ustawione fabrycznie. Krańcowy, dolny wyłącznik podnoszenia trzeba ustawić na miejscu.
Dosuw do najniższego położenia haka ładunkowego
- Wykonać dosuw haka ładunkowego do najniższego wymaganego położenia.
- Hak ładunkowy nie może dotknąć podłoża hali.
- Lina nie może luźno zwisać.
- Między prowadnicą liny i obudową bębna należy zachować określoną minimalną odległość. Zostanie ona wyznaczona w następnej operacji.
- Droga haka (odstęp pomiędzy najwyższym położeniem haka (= wymiar haka, wymiar C) a najniższym położeniem haka) nie może przekroczyć wartości podanej na tabliczce znamionowej.
Tylko dla napędów linowych z prowadzeniem liny
prowadnica liny
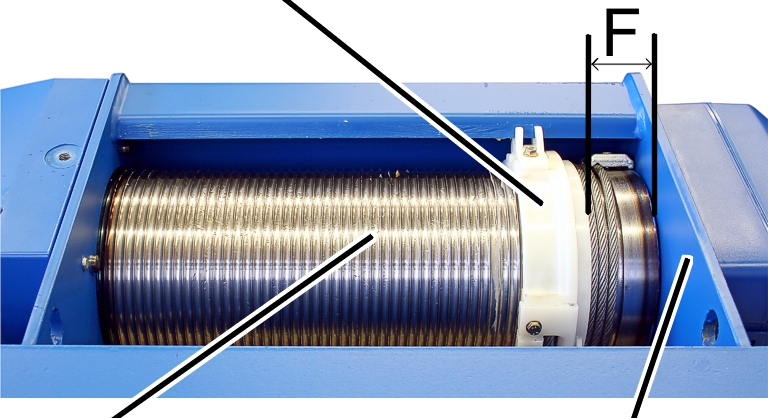
- Zmierzyć odległość ‚F’ między prowadnicą liny a obudową bębna oraz porównać z danymi w tabeli.
Wciągnik linowy |
Typ konstrukcji |
Olinowanie |
Odstęp ‚F’ |
|---|---|---|---|
GM 800 |
E, D, DA |
4/1 |
42 ± 2 |
GM 1000 |
E, D, |
4/1 2/1 |
56 ± 2 |
GM 2000 |
E, D, |
4/1 2/1 |
59 ± 2,5 |
GM 3000 |
E, D, |
4/1 2/1 |
73 ± 2,5 |
GM 5000 |
E, D, DA, DQA |
4/1 2/1 |
87,5 ± 3 |
GM 5000 |
D |
4/2 |
73 ± 2,5 |
GM 5000 |
Z |
4/2 8/2 |
87,5 ± 3 |
GM 6000 |
E, D, DA, DQA |
4/1 2/1 |
102 ± 3 |
GM 6000 |
Z |
4/2 8/2 |
102 ± 3 |
GM 7000 |
D, DA, |
2/1 4/1 6/1 |
131 ± 4 |
GM 7000 |
D |
4/2 8/2 |
87 ± 3 |
GM 7000 |
Z, ZA |
4/2 6/2 8/2 10/2 |
131 ± 4 |
Tylko dla napędu linowego z dwiema prowadnicami
prowadnica liny
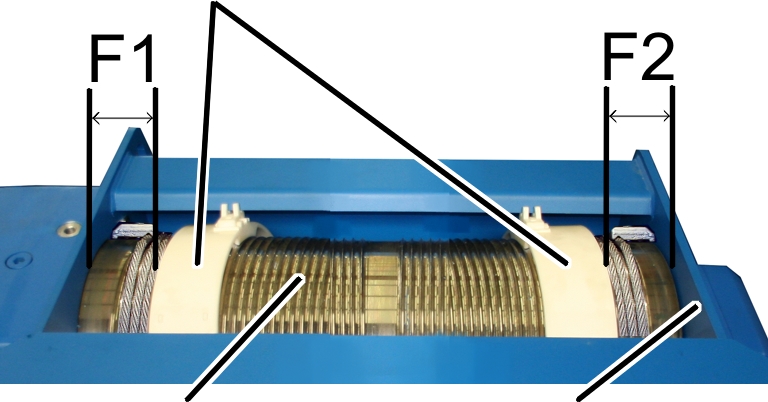
- Zmierzyć odległość ‚F1’ i ‚F2’ pomiędzy prowadnicami a obudową bębna oraz porównać z danymi w tabeli.
Wciągnik linowy |
Odstęp ‚F1’ |
Odstęp ‚F2’ |
|---|---|---|
GM 5000 - D |
80 ± 3 |
76 ± 3 |
GM 7000 - D |
84 ± 3 |
87 ± 3 |
- W razie potrzeby podciągnąć hak ładunkowy do góry tak, aby zachować odległość ‚F’ lub ‚F1’ i ‚F2’.
Dotyczy tylko suwnicy z wyłącznikiem granicznym przekładni ‚GGS‘
Odkręcanie plomby
plomba
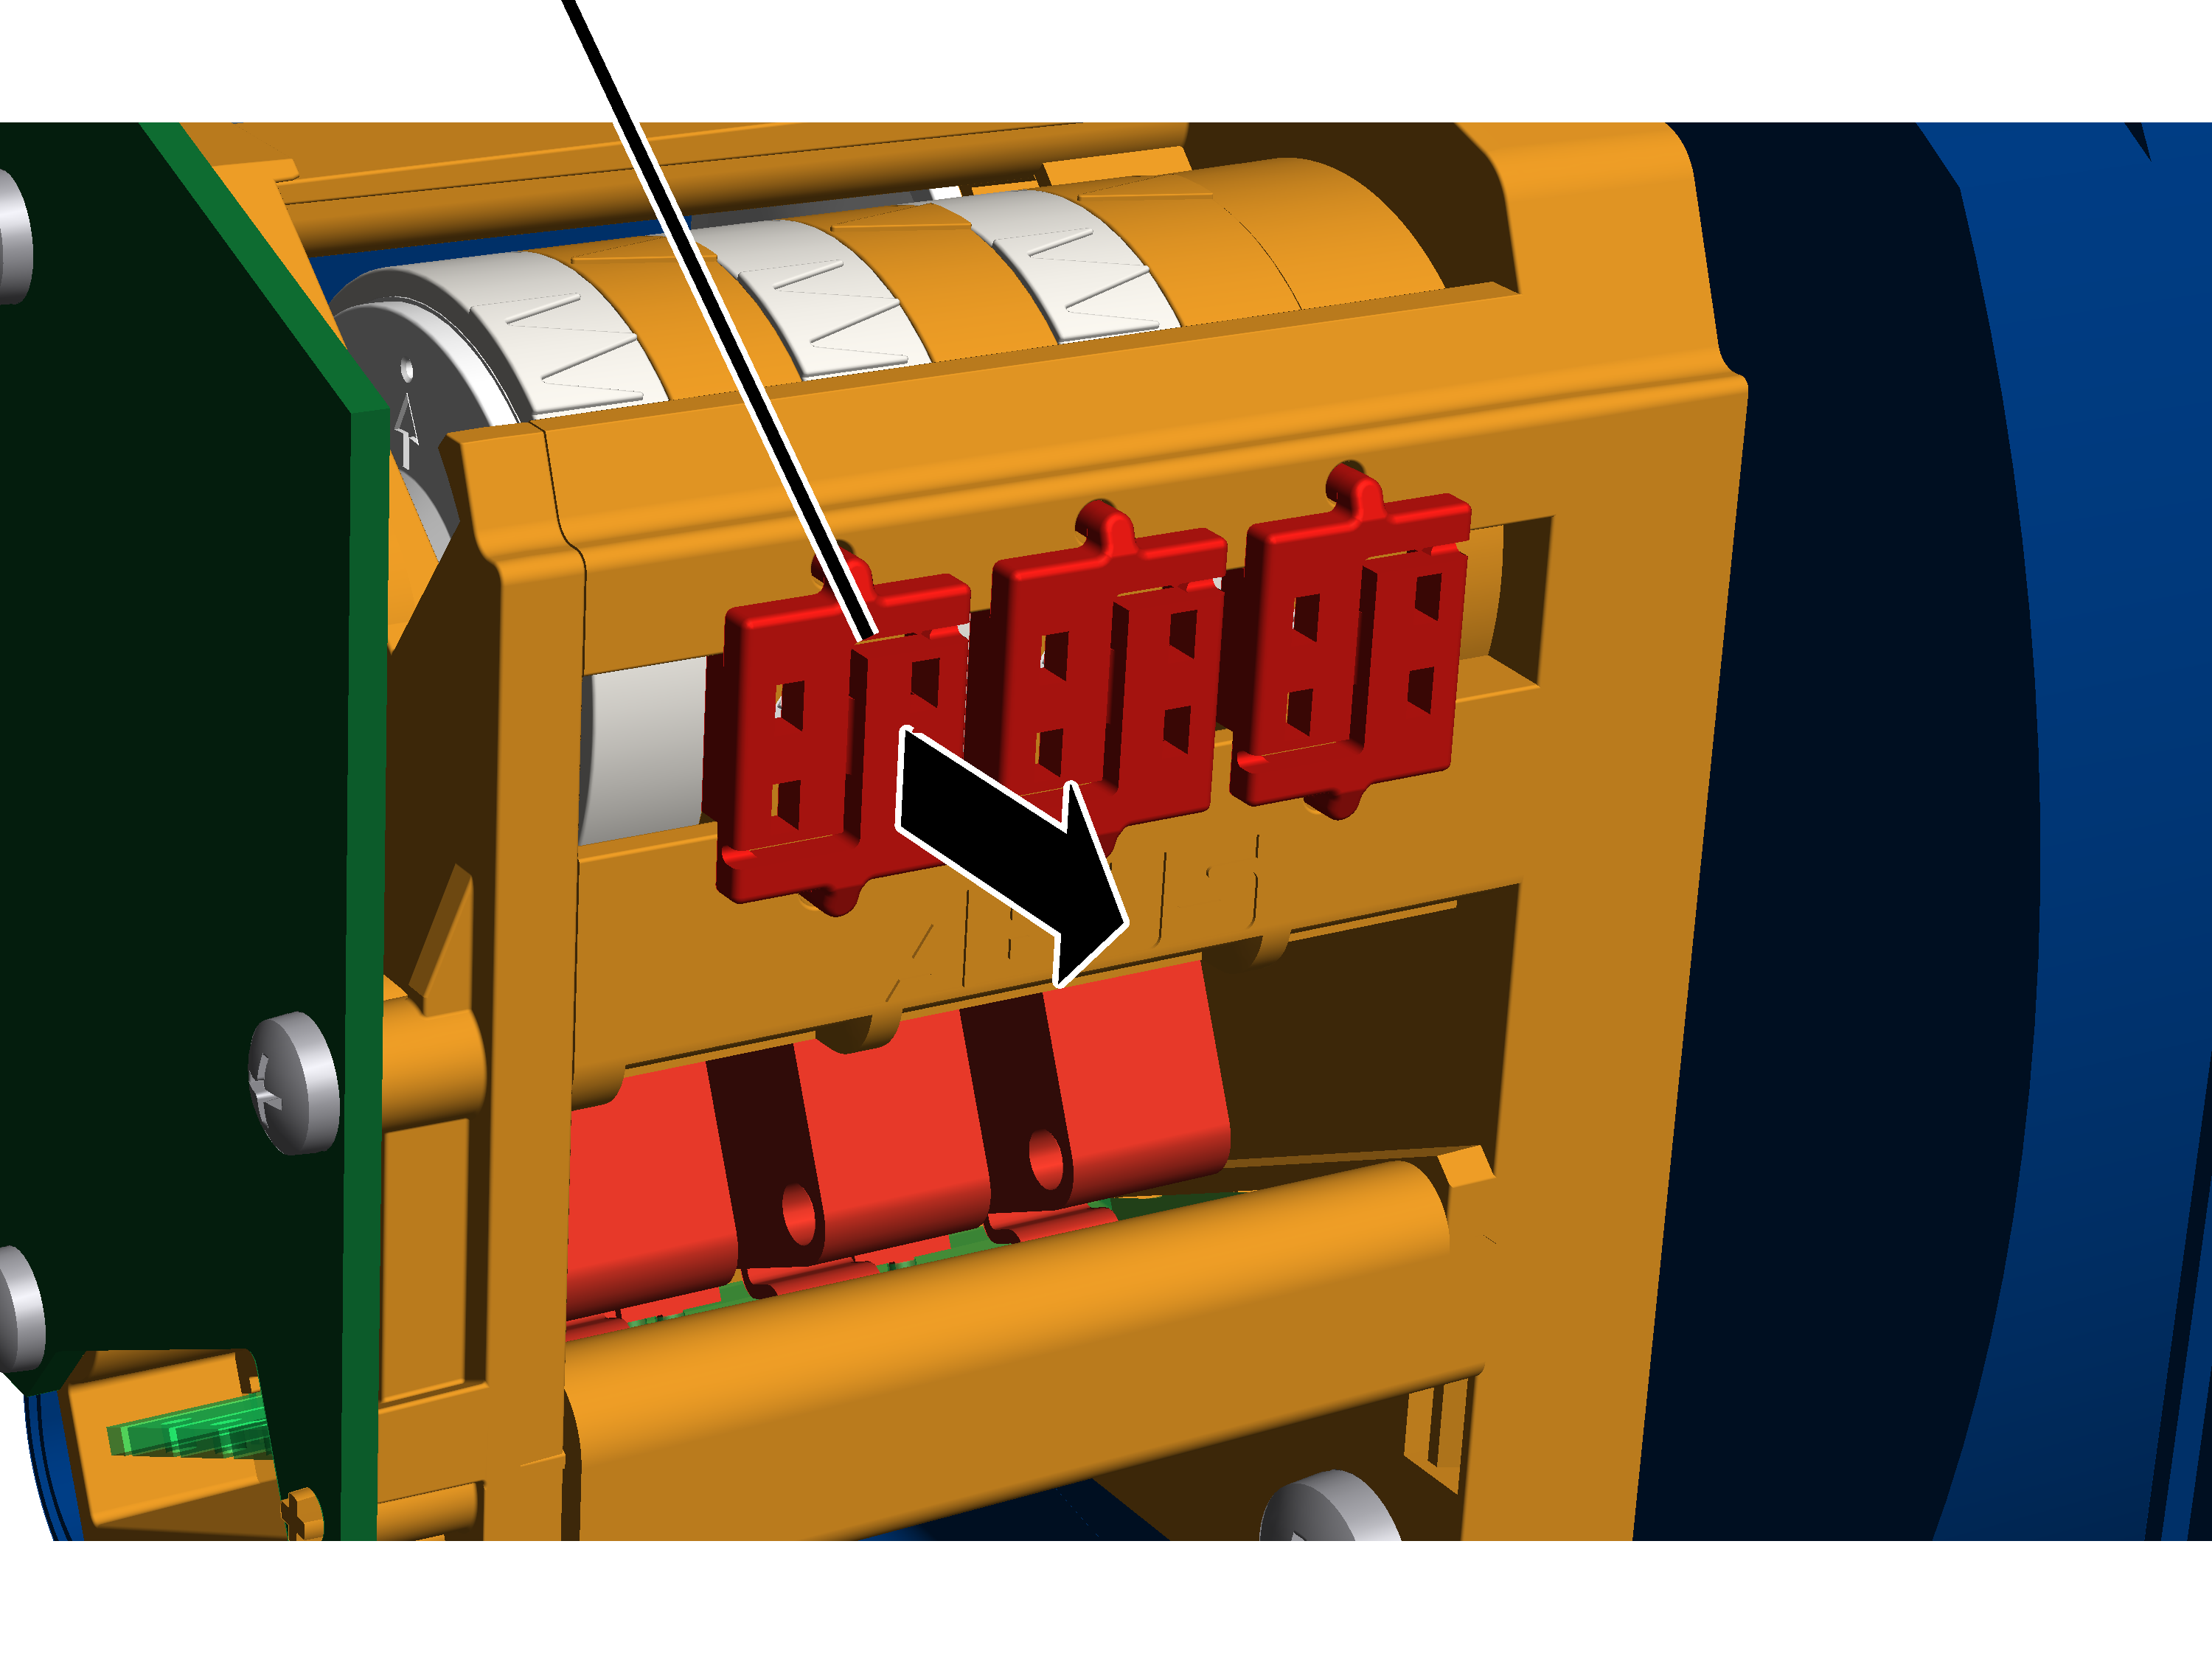
- Zdjąć pokrywę obudowy wyłącznika granicznego podnoszenia na bębnie linowym.
- Plombę rozewrzeć pośrodku wkrętakiem i zdjąć.
Ustawianie dolnego wyłącznika krańcowego podnoszenia
Dolny wyłącznik krańcowy podnoszenia ustawia się lewą śrubą ustawczą.
biała wskazówka pierścienia krzywkowegopomarańczowa wskazówka
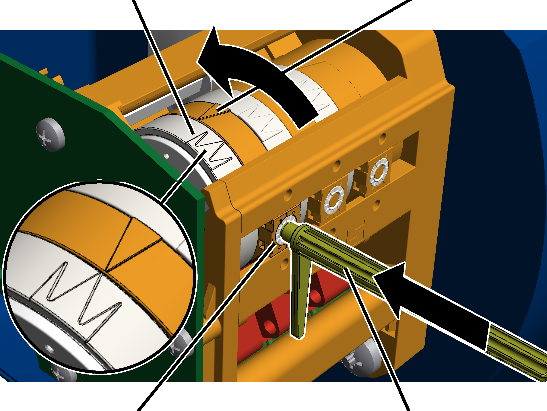
- Wyjąć klucz nastawczy. Jest on zamocowany na dwóch uchwytach na wyłączniku granicznym przekładni.
Alternatywnie można użyć klucza do śrub z łbem sześciokątnym RK 3.0 (najlepiej z talerzykiem obrotowym).
NIE wolno używać wkrętarki akumulatorowej.
- Włożyć klucz nastawczy w śrubę ustawczą. Klucz musi być wkładany w śrubę ustawczą z lekkim naciskiem.
- W razie konieczności: obracać śrubę ustawczą aż biała wskazówka pierścienia krzywkowego znajdzie się na prawo od białej wskazówki. Nie może ona być ustawiona na lewo od pomarańczowej wskazówki ani być ustawiona dokładnie na pomarańczowej wskazówce.
Środkowa biała strzałka wskazuje dokładne położenie punktu przesterowania, dwie białe strzałki z lewej i prawej strony wskazują początek i koniec strefy przełączania (histerezę przesterowania).
- Śrubę ustawczą obracać tak, aby biała wskazówka pierścienia krzywkowego obracała się w kierunku przeciwnym do ruchu wskazówek zegara. Obracać aż biała strzałka pokryje się dokładnie z pomarańczową i będzie słychać odgłos zatrzaskiwania.
- Obrót w prawo przesuwa punkt przesterowania do dołu.
- Obrót w lewo przesuwa punkt przesterowania do góry.
- Punkt przesterowania najniższego położenia haka jest teraz ustawiony. W tym punkcie przesterowania hak ładunkowy w normalnym trybie pracy zatrzymuje się po uprzednim wyhamowaniu. W następnym kroku droga hamowania jest automatycznie wyznaczana przez ABUControl.
Dotyczy tylko suwnicy z wyłącznikiem granicznym przekładni ‚GPK‘
Ustawianie dolnego wyłącznika krańcowego podnoszenia
Dolny wyłącznik krańcowy podnoszenia ustawia się przednią śrubą ustawczą.
mikrowyłącznikkrzywka sterująca
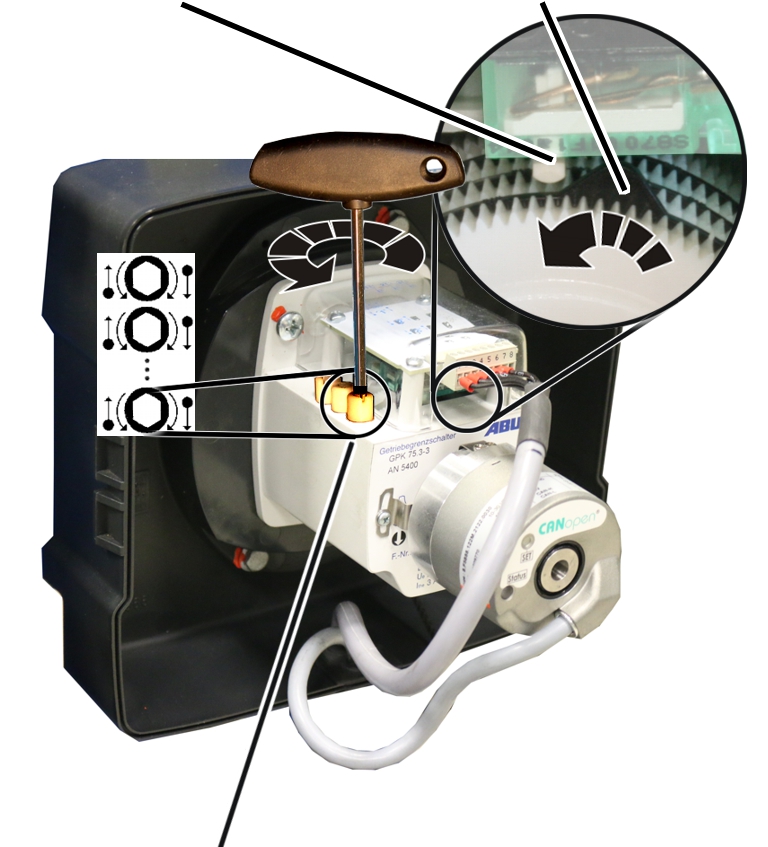
- Przednią śrubą ustawczą należy obracać tak długo, aż wodzik rozdzielczy znajdzie się na prawo od mikrowyłącznika. Wodzik rozdzielczy nie może znajdować się na lewo od mikrowyłącznika ani nie może być ustawiona dokładnie na mikrowyłączniku.
- Śrubę ustawczą pokręcać tak długo w lewo, aż wodzik rozdzielczy w kierunku przeciwnym do ruchu wskazówek zegara naciśnie na mikrowyłącznik i będzie słychać kliknięcie.
- Punkt przesterowania najniższego położenia haka jest teraz ustawiony. W tym punkcie przesterowania hak ładunkowy w normalnym trybie pracy zatrzymuje się po uprzednim wyhamowaniu. W następnym kroku droga hamowania jest automatycznie wyznaczana przez ABUControl.
- W ten sposób wyznaczono najniższe położenie haka ładunkowego.
Określenie drogi hamowania
W normalnym trybie hak ładunkowy zostaje wyhamowany do małej prędkości podnoszenia, zanim zatrzyma się na najniższym położeniu haka.
ABUControl wyznacza w tym celu drogę hamowania automatycznie.
- Przesunąć hak ładunkowy bez ładunku o kilka metrów do góry.
- Hak ładunkowy przesunąć z dużą prędkością podnoszenia w dół.
- Hak ładunkowy zatrzymuje się w najniższym położeniu haka.
Zależnie od tego, jak poprzednio został zmieniony punkt przesterowania, może się zdarzyć, że hak ładunkowy dojedzie z dużą prędkością podnoszenia do punktu przesterowania i tam gwałtownie się zatrzyma albo że hak ładunkowy wyhamuje wcześniej niż jest to potrzebne i będzie jechać przez dłuższy odcinek z małą prędkością podnoszenia.
Jeżeli hak ładunkowy musiałby jechać bardzo długo z małą prędkością podnoszenia, można ręcznie zmienić końcową pozycję fazy hamowania. Patrz „Tymczasowa zmiana pozycji końcowej fazy hamowania napędu podnoszenia“.
- ABUControl zapisuje nowy punkt przesterowania najniższego położenia haka i oblicza automatycznie wymaganą drogę hamowania.
Przy następnym dojechaniu do punktu przesterowania:
- Hak ładunkowy zostaje wyhamowany (w zależności od aktualnej prędkości podnoszenia) do małej prędkości podnoszenia tuż przed najniższym położeniem haka.
- Bezpośrednio przed punktem przesterowania hak ładunkowy może być przemieszczany tylko z małą prędkością podnoszenia.
- W punkcie przesterowania hak ładunkowy zatrzymuje się.
Kontrola ustawienia
- Podciągnąć hak ładunkowy do góry.
- Opuszczać hak ładunkowy z małą i dużą prędkością podnoszenia, sprawdzając, czy hak ładunkowy zatrzymuje się w najniższym położeniu haka.
Dotyczy tylko suwnicy z wyłącznikiem granicznym przekładni ,GGS'
Plombowanie śrub ustawczych
plomba
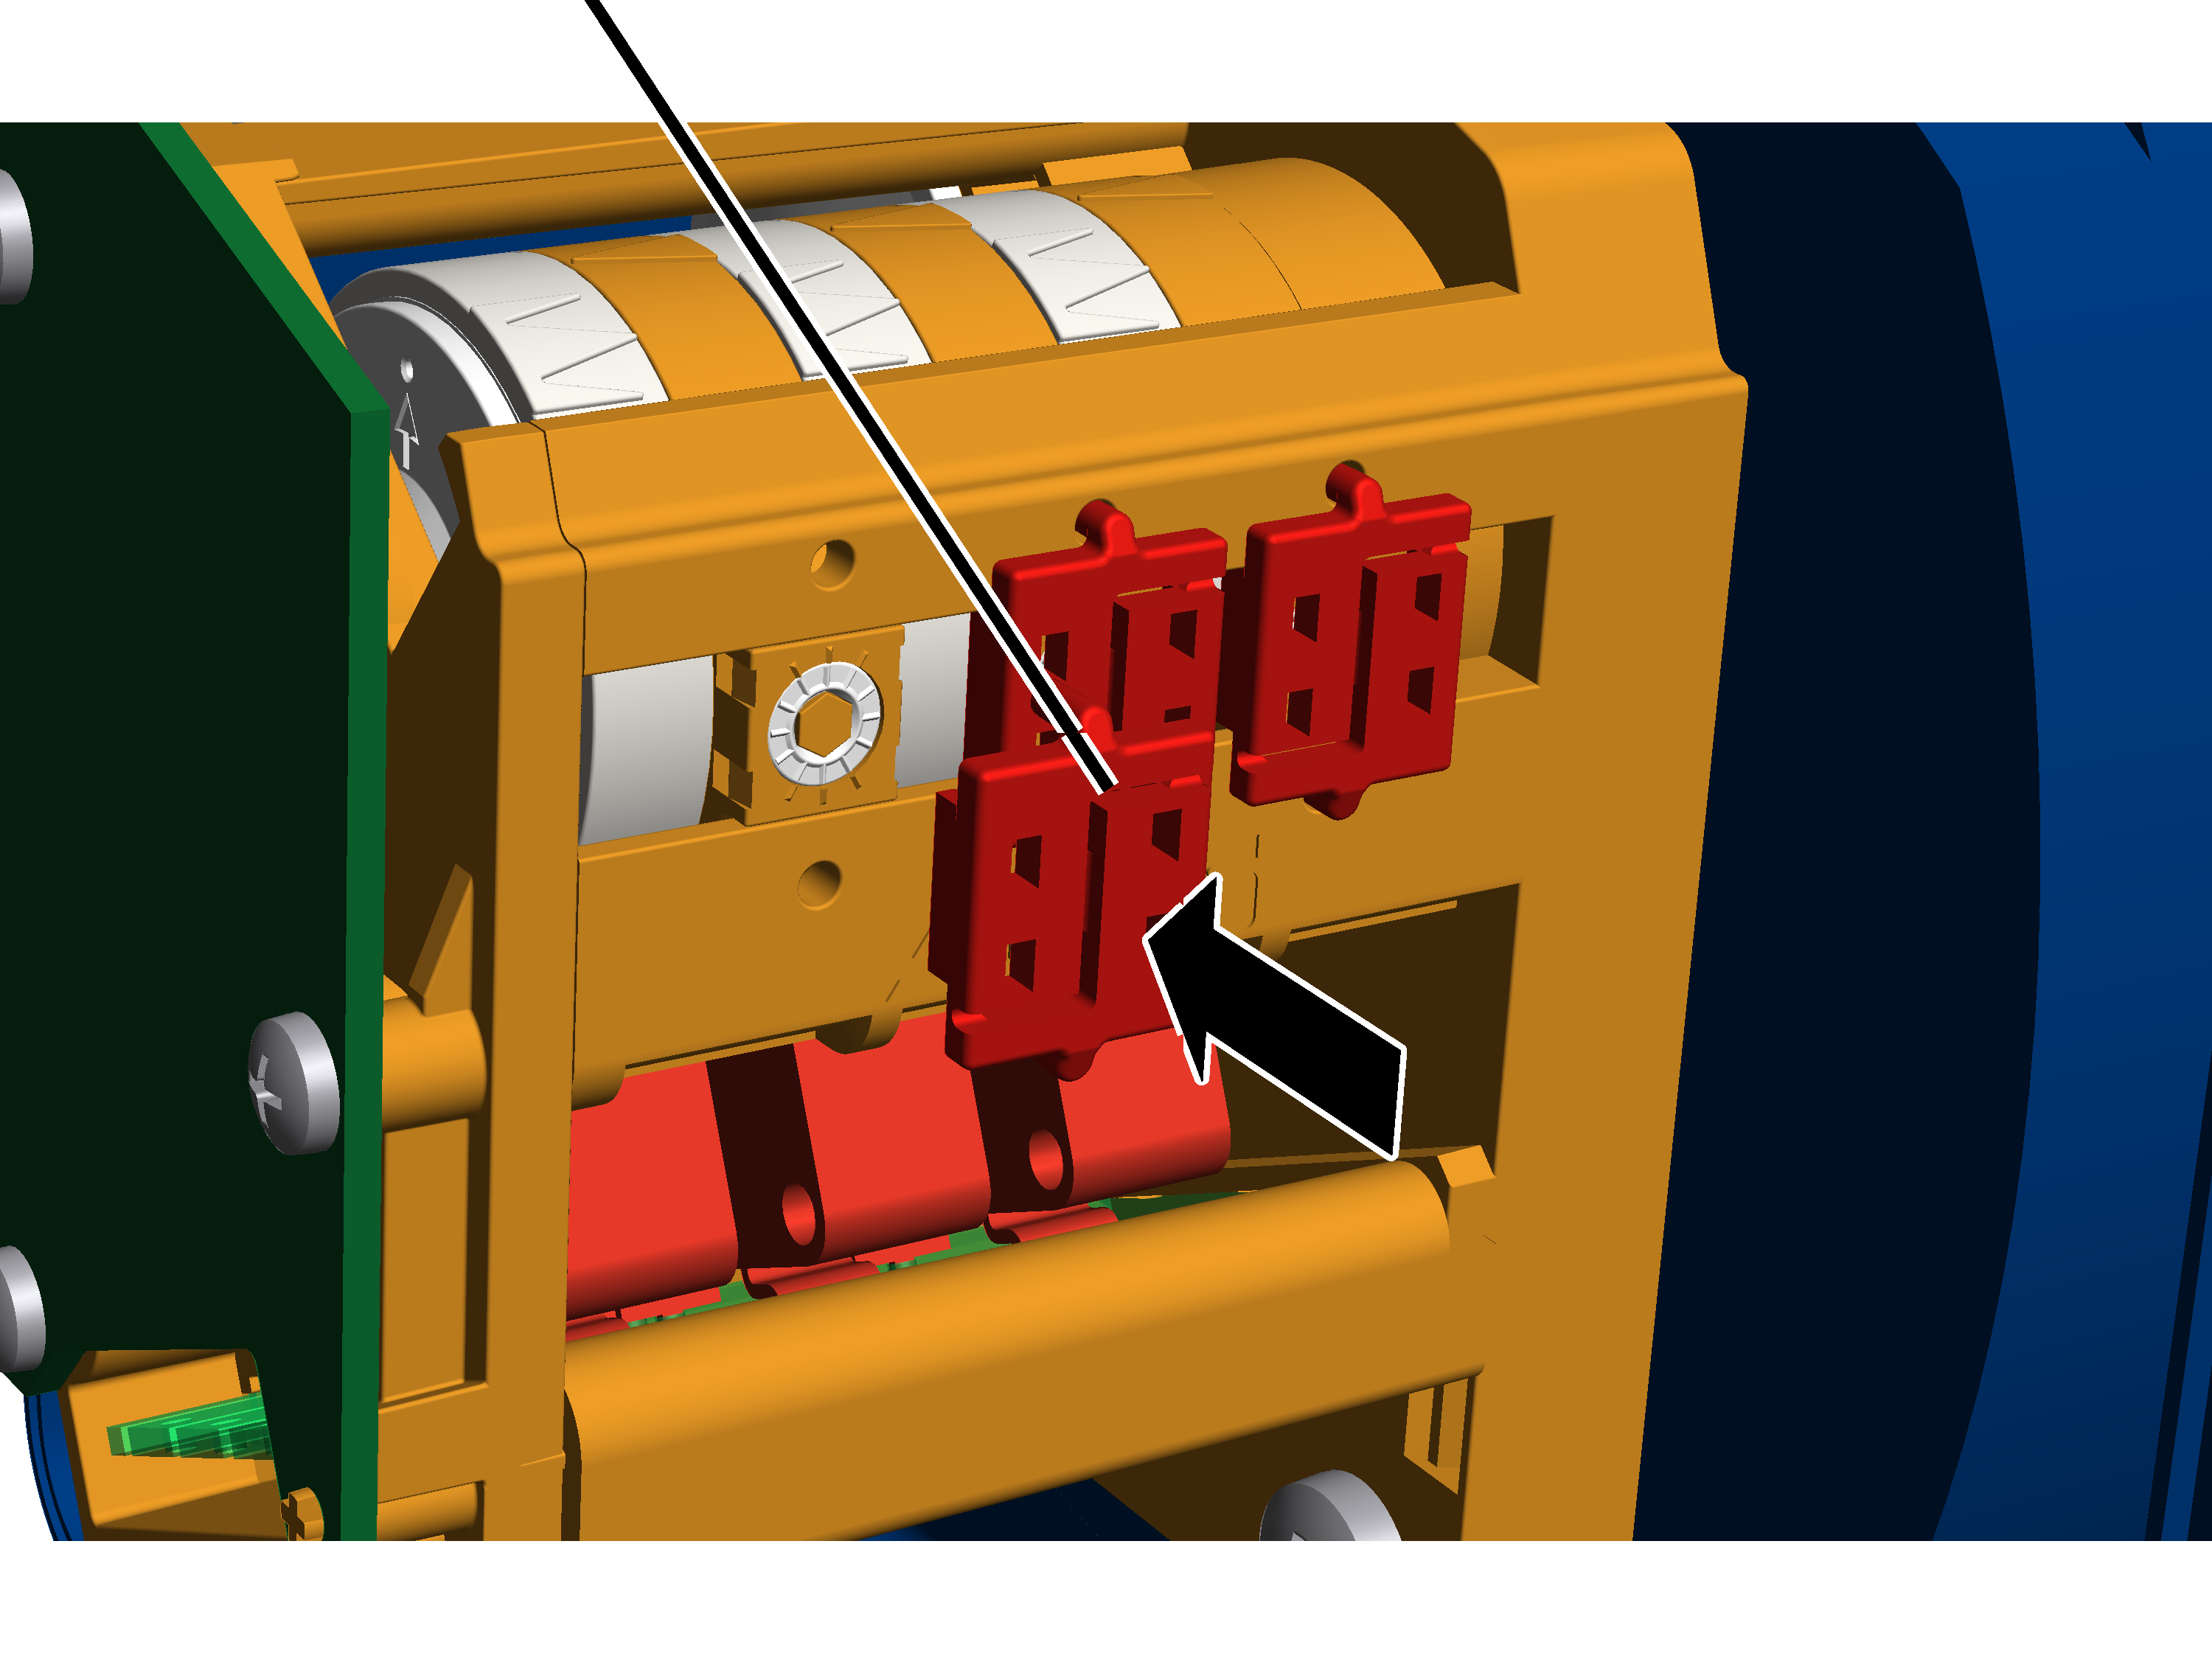
- Założyć plombę na śrubę ustawczą i wcisnąć.
Montaż, ustawianie i programowanie czujnika odległości
W przypadku czujnika odległości jazdy suwnicy: za pomocą czujnika odległości wózki mierzą wiązką laserową swoją aktualną odległość od końca belki głównej. Pomiar ten umożliwia wyłączenie wstępne i wyłączenie końcowe (zamiast typowo używanych wyłączników z dźwignią krzyżową) a na podstawie obliczonej w ten sposób pozycji wózków działa system antykolizyjny (zamiast stosowanych typowo zapór świetlnych z lustrem). Przy współpracy obu wózków obliczany jest na tej podstawie i odpowiednio regulowany niezmienny odstęp między wózkami.
W przypadku czujnika odległości jazdy suwnicy: za pomocą czujnika odległości suwnice mierzą wiązką laserową swoją aktualną odległość od suwnicy współpracującej (lub suwnic współpracujących). Pomiar ten umożliwia wyłączenie wstępne i końcowe względem jednej lub dwóch suwnic współpracujących (zamiast stosowanych typowo zapór świetlnych z lustrem). W ten sposób jest też realizowany stale identyczny odstęp w tandemie. Wyłączenie wstępne i końcowe pod koniec torowiska suwnicy jest realizowane przez wyłącznik z dźwignią krzyżową.
W przypadku systemu anty-zbliżeniowego ze względów statycznych lub systemu anty-zbliżeniowego działającego w funkcji obciążenia stosowane są z reguły zapory świetlne z lustrem lub jednokierunkowe zapory świetlne. Przy sterowaniu parametrów torowiska są stosowane wyłączniki z dźwignią krzyżową lub absolutny system pomiarowy.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Musi być zalogowany użytkownik „SERVICE“ (serwis) (poziom uprawnień użytkownika [2]).
Przegląd: czujnik odległości i odbłyśnik
- W przypadku jazdy suwnicy z czujnikiem odległości: czujnik odległości suwnicy i odbłyśnik czujnika odległości suwnicy współpracującej są mocowane na wspólnym uchwycie na czołownicy. Na suwnicy współpracującej usytuowanie czujnika odległości i odbłyśnika jest odpowiednio zamienione. Wiązki laserowe czujników odległości nie mogą się krzyżować.
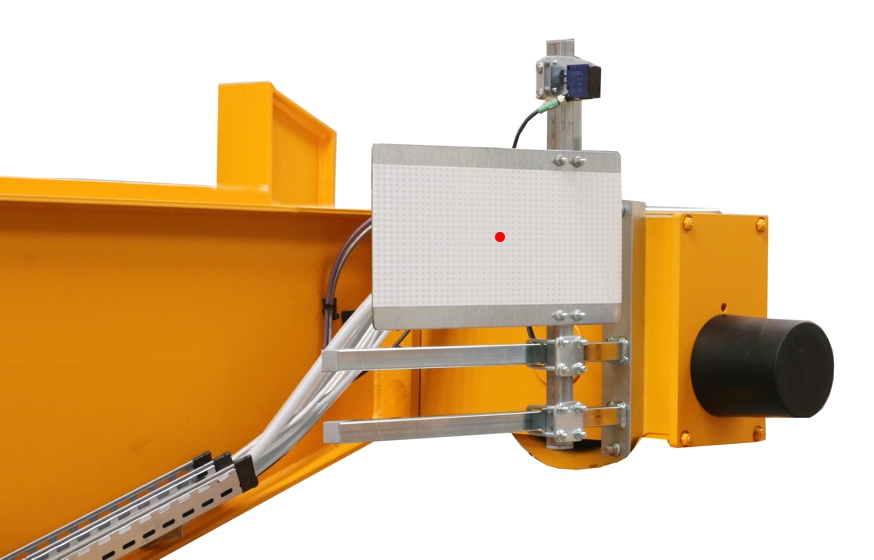
- W przypadku czujnika odległości jazdy wózka na wciągniku linowym GM modularnym: czujnik odległości jest wsuwany w uchwyt z boku w osłonę bębna linowego. Odbłyśnik jest przyklejany do czołownicy suwnicy w formie folii samoprzylepnej lub mocowany na rurze kwadratowej.
- W przypadku czujnika odległości jazdy wózka na wciągniku linowym GM kompakt: czujnik odległości jest mocowany za pomocą uchwytu magnetycznego na ramie suwnicy. Odbłyśnik jest przyklejany do czołownicy suwnicy w formie folii samoprzylepnej lub mocowany na rurze kwadratowej.
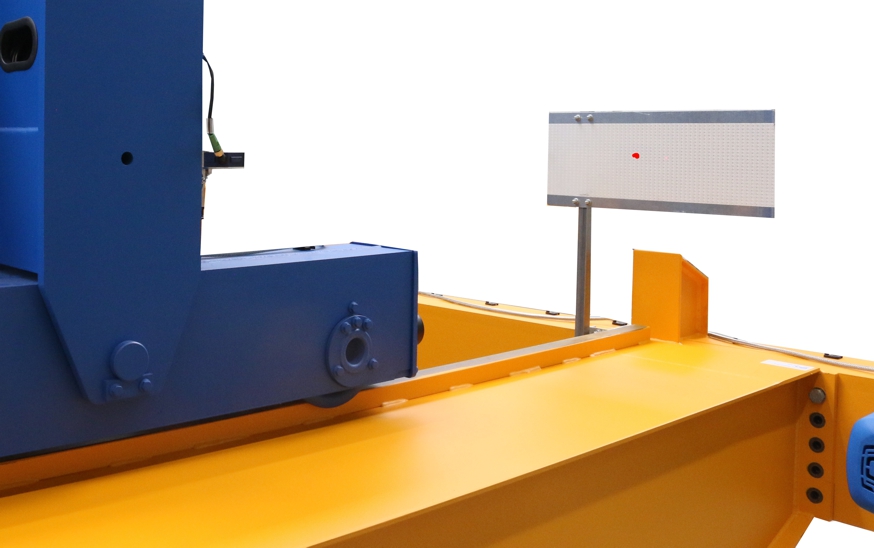
Montaż czujnika odległości
Czujnik odległości jest mocowany za pomocą uchwytu do czołownicy lub do rury kwadratowej albo umieszczany na wciągniku linowym za pomocą uchwytu magnetycznego.
Dotyczy tylko zamocowania czujnika odległości na rurze kwadratowej
Montaż mocowania zapór świetlnych
pałąk gwintowany
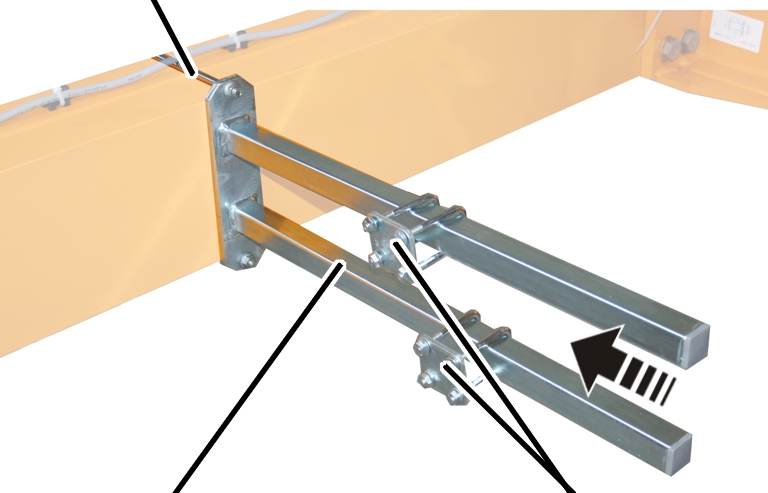
- Montaż zamocowania do czołownicy
- Przykręcić zamocowanie pałąkiem gwintowanym.
pałąk gwintowany |
Moment obrotowy dokręcania |
|---|---|
M8 |
25 Nm |
M10 |
50 Nm |
M12 |
75 Nm |
- Wsunąć i zabezpieczyć zaciski rurowe (2x).
- Rurę kwadratową wsunąć w zaciski rurowe i przykręcić.
adapterpłyta mocująca
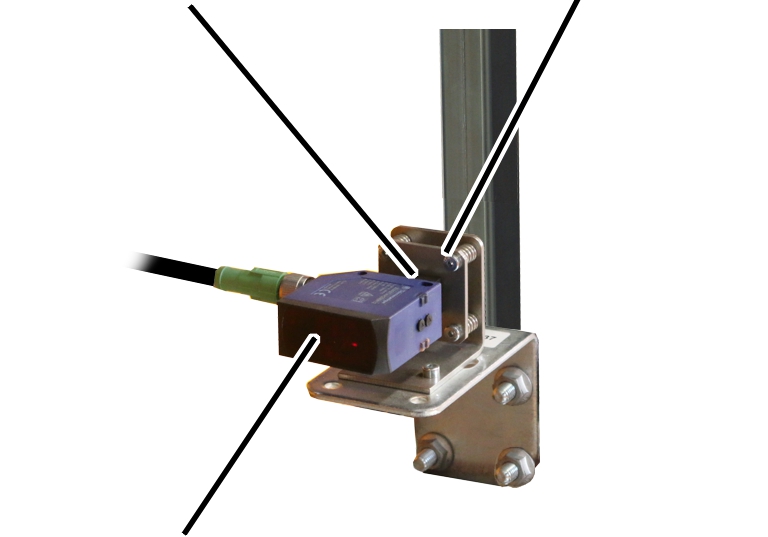
- Całe zamocowanie nasunąć na poziomą rurę kwadratową.
- Przykręcić ręką uchwyt nakrętkami żebrowanymi M8 (4x).
- Czujnik odległości wsunąć w adapter na konsoli montażowej i przykręcić śruby.
Tylko dla mocowania czujnika odległości do chwytu magnetycznego
- Wybrać odpowiednią typowielkość i rodzaj konstrukcji z poniższych rysunków.
- Odczytać z poniższych tabel wymiary A i B.
uchwyt magnetyczny
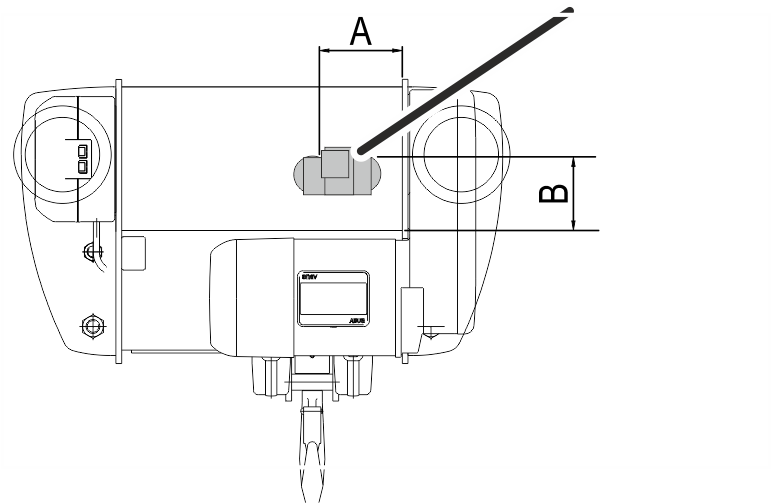
Pozycja montażowa uchwytu magnetycznego na wciągniku linowym E
Typowielkość |
Wymiar A |
Wymiar B |
|---|---|---|
800 4/1 |
130 |
100 |
1000 2/1 |
130 |
130 |
1000 4/1 |
130 |
130 |
2000 2/1 |
130 |
130 |
2000 4/1 |
130 |
160 |
3000 2/1 |
130 |
160 |
3000 4/1 |
130 |
160 |
5000 2/1 |
130 |
160 |
5000 4/1 |
130 |
200 |
6000 2/1 |
130 |
160 |
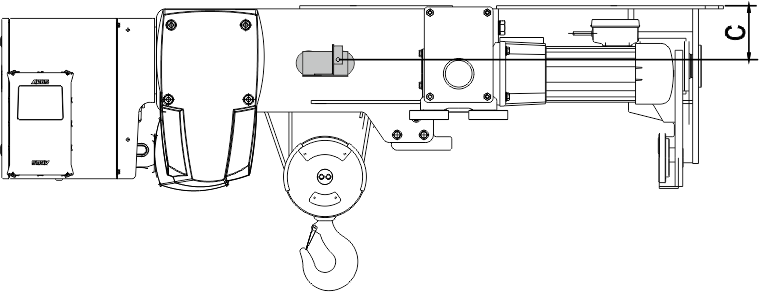
Pozycja montażowa uchwytu magnetycznego na wciągniku linowym S. Przestrzegać wymiaru C, a czujnik odległości zamocować w miarę możliwości centralnie na napędzie linowym.
Typowielkość |
Wymiar A |
|---|---|
800 4/1 |
140 |
1000 4/1 |
180 |
2000 4/1 |
180 |
3000 2/1 |
180 |
3000 4/1 |
245 |
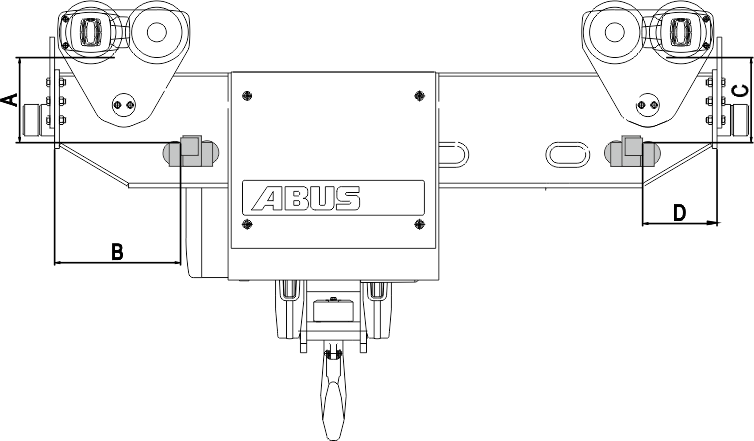
Pozycja montażowa uchwytu magnetycznego na wciągniku linowym U. Uwzględnić różne położenia lewego i prawego czujnika odległości.
Typowielkość |
Wymiar A |
Wymiar B |
Wymiar C |
Wymiar D |
|---|---|---|---|---|
5000 4/1 |
330 |
350 |
310 |
660 |
6000 2/1 |
325 |
640 |
285 |
560 |
6000 4/1 |
400 |
320 |
370 |
595 |
7000 2/1 |
360 |
420 |
450 |
550 |
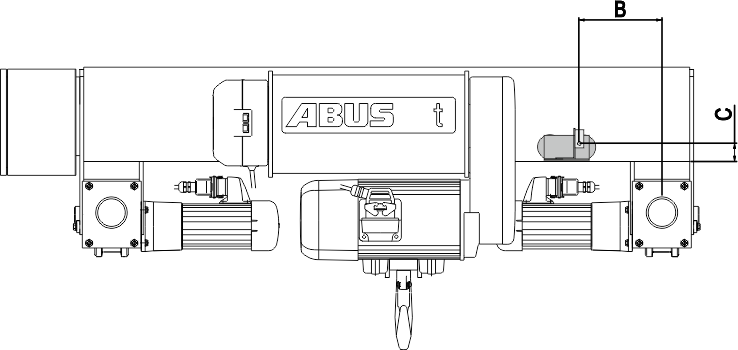
Pozycja montażowa uchwytu magnetycznego na wciągniku linowym D.
Typowielkość |
Wymiar A |
Wymiar B |
|---|---|---|
800 4/1 |
210 |
60 |
1000 4/1 |
200 |
50 |
2000 2/1 |
200 |
50 |
2000 4/1 |
200 |
50 |
3000 2/1 |
225 |
50 |
3000 4/1 |
225 |
50 |
5000 2/1 |
200 |
50 |
5000 4/1 |
130 |
50 |
5000 4/2 |
200 |
50 |
5000 6/1 |
130 |
50 |
6000 2/1 |
200 |
45 |
6000 4/1 |
170 |
50 |
6000 6/1 |
200 |
50 |
7000 2/1 |
190 |
50 |
7000 4/1 |
190 |
50 |
7000 4/2 |
190 |
50 |
7000 6/1 |
190 |
60 |
7000 8/2 |
190 |
50 |
Pozycja montażowa uchwytu magnetycznego na wciągniku linowym DA.
Typowielkość |
Wymiar A |
Wymiar C |
|---|---|---|
800 4/1 |
540 |
30 |
1000 4/1 |
250 |
35 |
2000 2/1 |
520 |
55 |
2000 4/1 |
520 |
55 |
3000 2/1 |
470 |
50 |
3000 4/1 |
550 |
60 |
5000 2/1 |
550 |
45 |
5000 4/1 |
610 |
55 |
6000 2/1 |
565 |
50 |
6000 4/1 |
700 |
55 |
7000 2/1 |
590 |
70 |
7000 4/1 |
390 |
170 |
7000 6/1 |
350 |
200 |
Pozycja montażowa uchwytu magnetycznego na wciągniku linowym DQA. Przestrzegać wymiaru C, a czujnik odległości zamocować w miarę możliwości centralnie na napędzie linowym.
Typowielkość |
Rozstaw |
Wymiar C |
|---|---|---|
2000 |
1400 |
100 |
3000 |
1400 |
85 |
2000 |
1600 |
100 |
3000 |
1600 |
85 |
5000 |
1600 |
75 |
6000 |
1600 |
80 |
2000 |
2000 |
95 |
3000 |
2000 |
85 |
5000 |
2000 |
75 |
6000 |
2000 |
85 |
2000 |
2500 |
100 |
3000 |
2500 |
80 |
5000 |
2500 |
75 |
6000 |
2500 |
85 |
7000 |
2500 |
100 |
7000 |
3000 |
100 |
7000 |
3500 |
100 |
Pozycja montażowa uchwytu magnetycznego na wciągniku linowym Z.
Typowielkość |
Wymiar B |
|---|---|
5000 4/2 |
535 |
5000 8/2 |
580 |
6000 4/2 |
565 |
6000 8/2 |
570 |
7000 4/2 |
725 |
7000 6/2 |
850 |
7000 8/2 |
660 |
7000 10/2 |
300 |
7000 12/2 |
470 |
Pozycja montażowa uchwytu magnetycznego na wciągniku linowym ZA.
Typowielkość |
Wymiar A |
Wymiar C |
|---|---|---|
5000 8/2 |
315 |
355 |
6000 8/2 |
315 |
200 |
7000 6/2 |
440 |
500 |
7000 8/2 |
420 |
482 |
7000 10/2 |
500 |
570 |
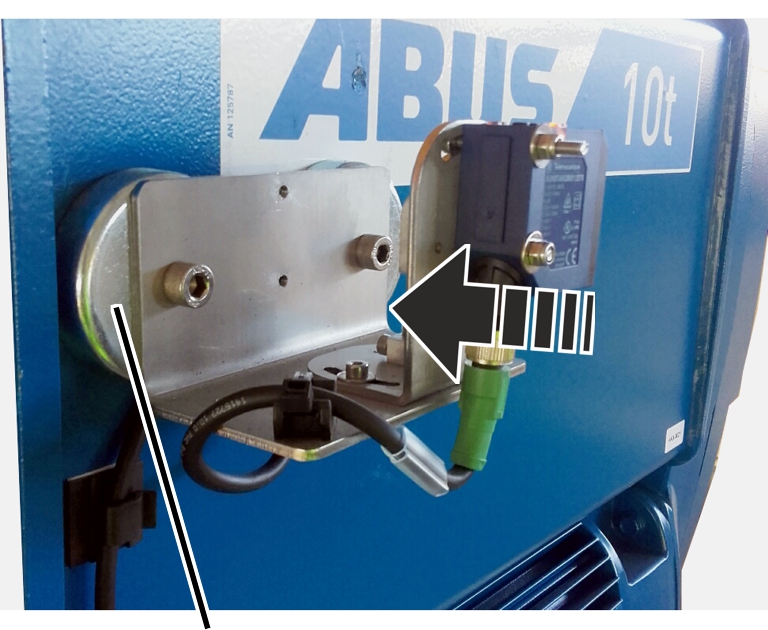
- Zamontować uchwyt magnetyczny na wciągniku linowym.
Podane położenie odnosi się do miejsca na czujniku odległości, w którym wiązka laserowa wychodzi z czujnika odległości.
Zależnie od sytuacji montażowej położenie uchwytu magnetycznego może być wcześniej zaznaczone.
Tylko dla wciągnika linowego GM modular
strona bębna
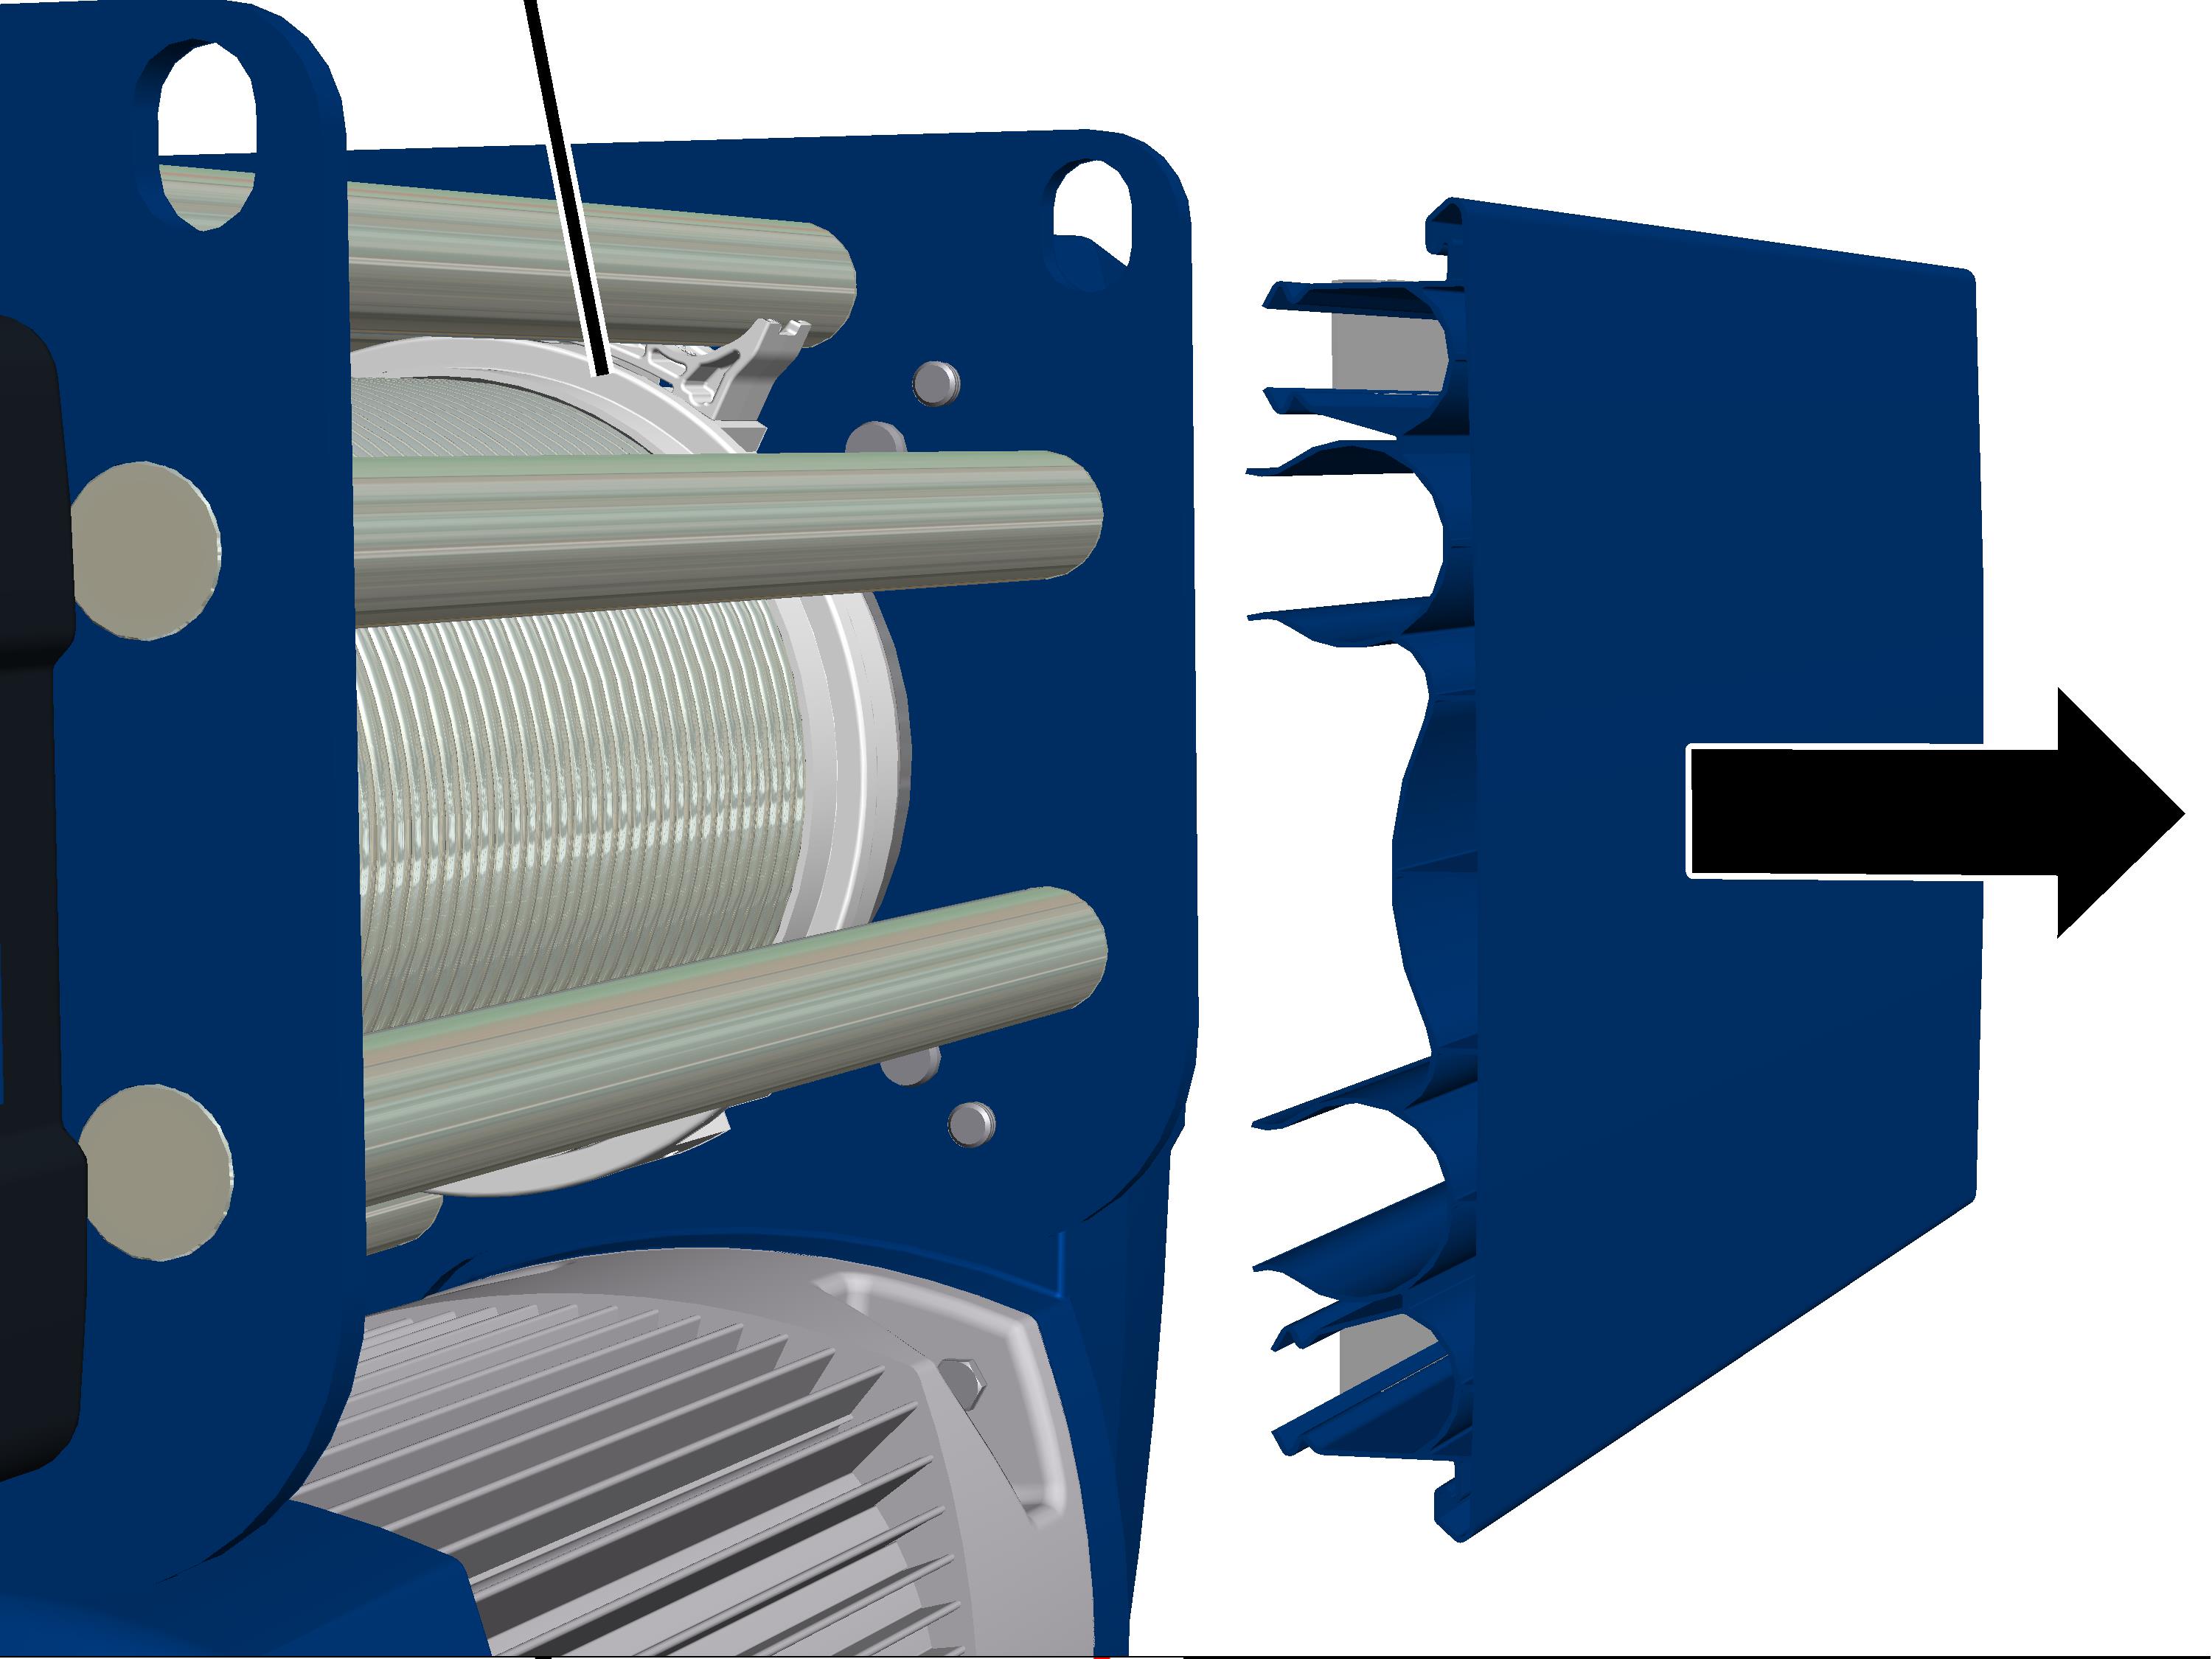
- Zdjąć osłonę z boku bębna linowego.
blacha kątowa
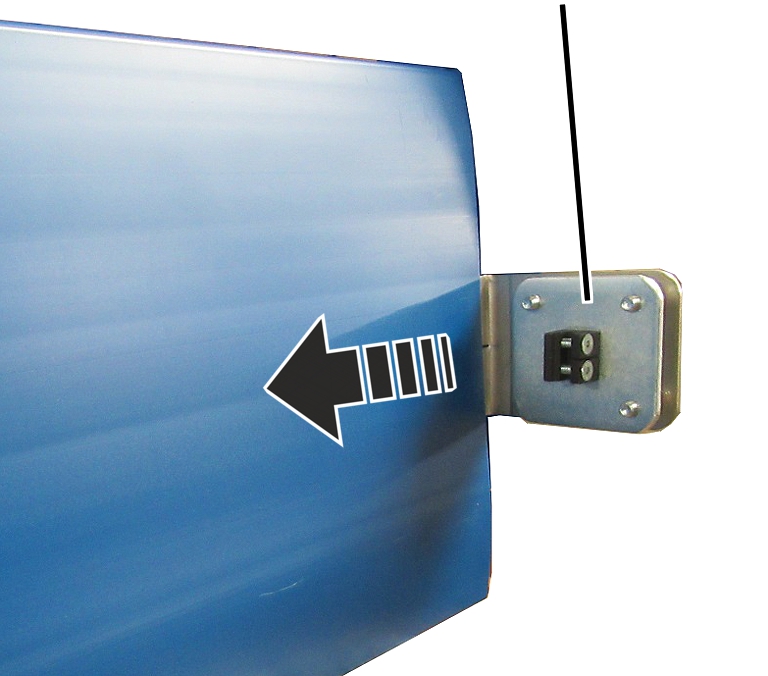
- Wsunąć w osłonę blachę kątową szczeliną do boku.
- Założyć osłonę na wciągnik linowy.
- Czujnik odległości wsunąć w adapter na konsoli montażowej i przykręcić śruby.
Montaż odbłyśnika
- W systemie z synchronizacją pracy w tandemie: ustawić suwnice w maksymalnej możliwej odległości od siebie.
- W ruchu synchronicznym dwóch wózków: ustawić oba wózki w maksymalnej możliwej odległości od siebie.
Tylko dla odbłyśnika w formie folii samoprzylepnej
- Ustawić odbłyśnik we formie folii samoprzylepnej tak, aby punkt laserowy był ustawiony maksymalnie centralnie.
Dokładniejsze ustawienie należy wykonać później na czujniku odległości. Położenia przyklejonej folii nie można już skorygować.
- Docisnąć folię samoprzylepną.
Tylko dla odbłyśnika na rurze kwadratowej
pałąk gwintowany
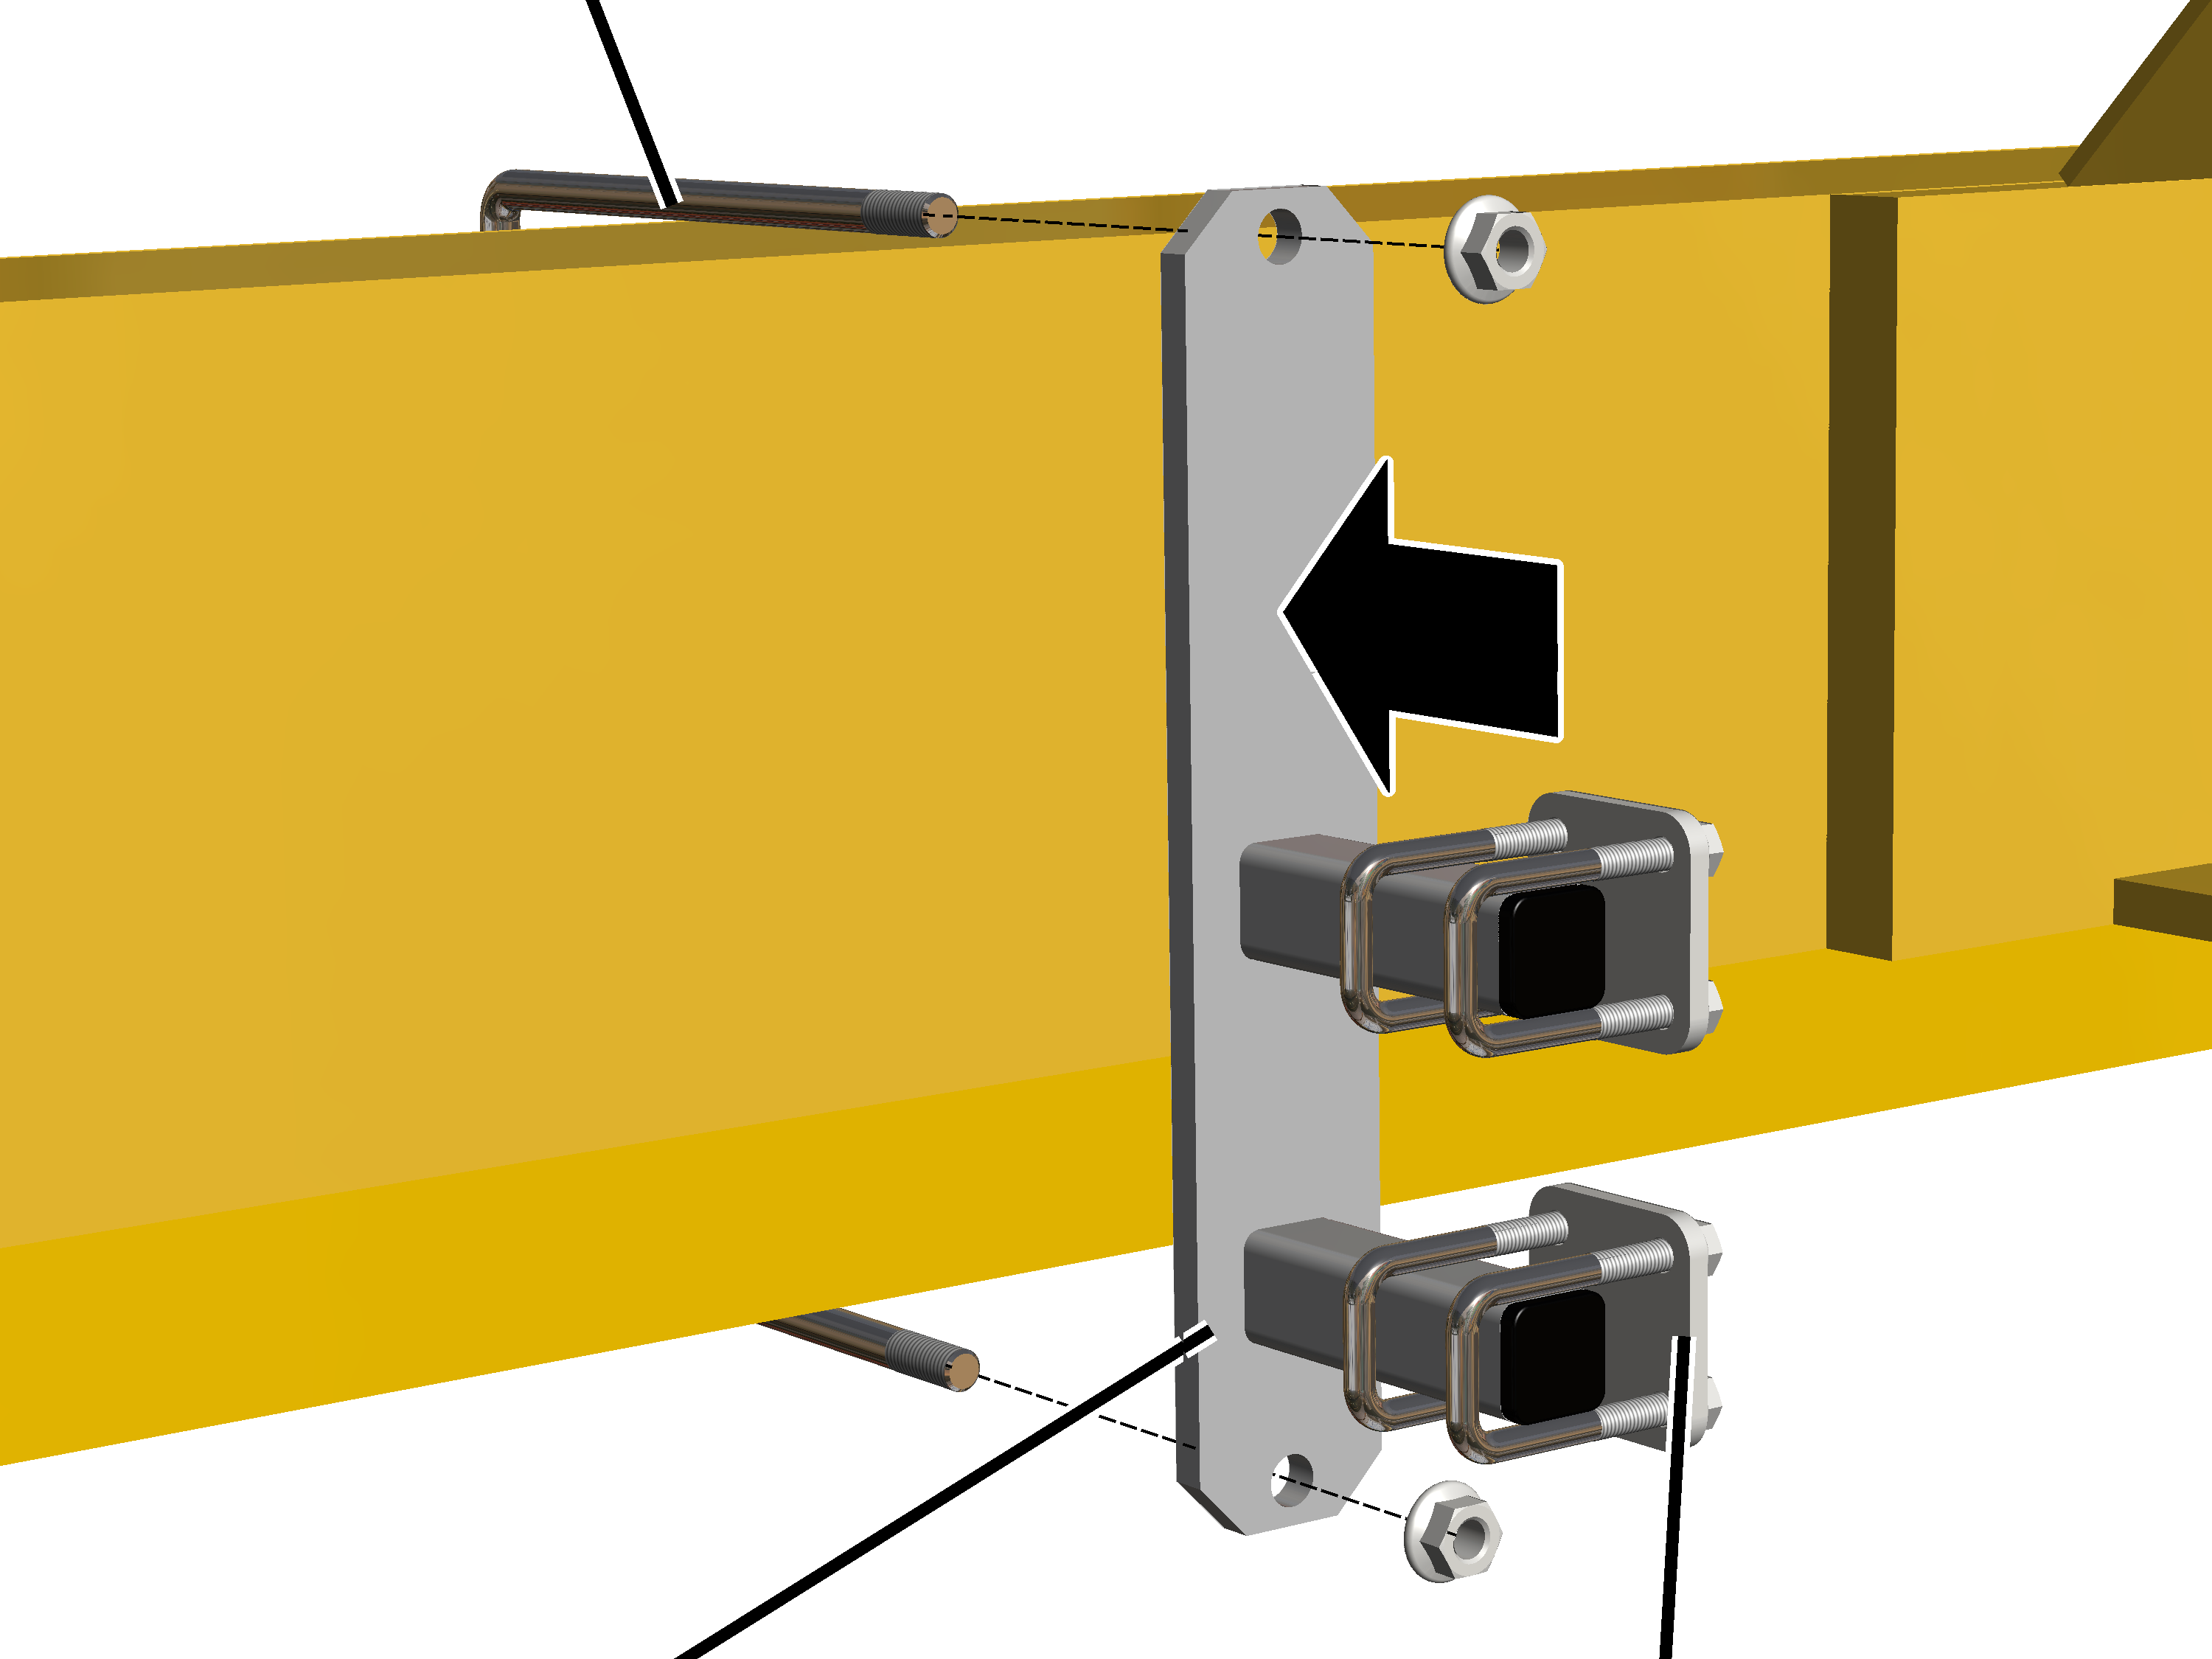
- Przykręcić zamocowanie pałąkiem gwintowanym.
pałąk gwintowany |
Moment obrotowy dokręcania |
|---|---|
M8 |
25 Nm |
M10 |
50 Nm |
M12 |
75 Nm |
- Wsunąć i zabezpieczyć zaciski rurowe (2x).
rura kwadratowa
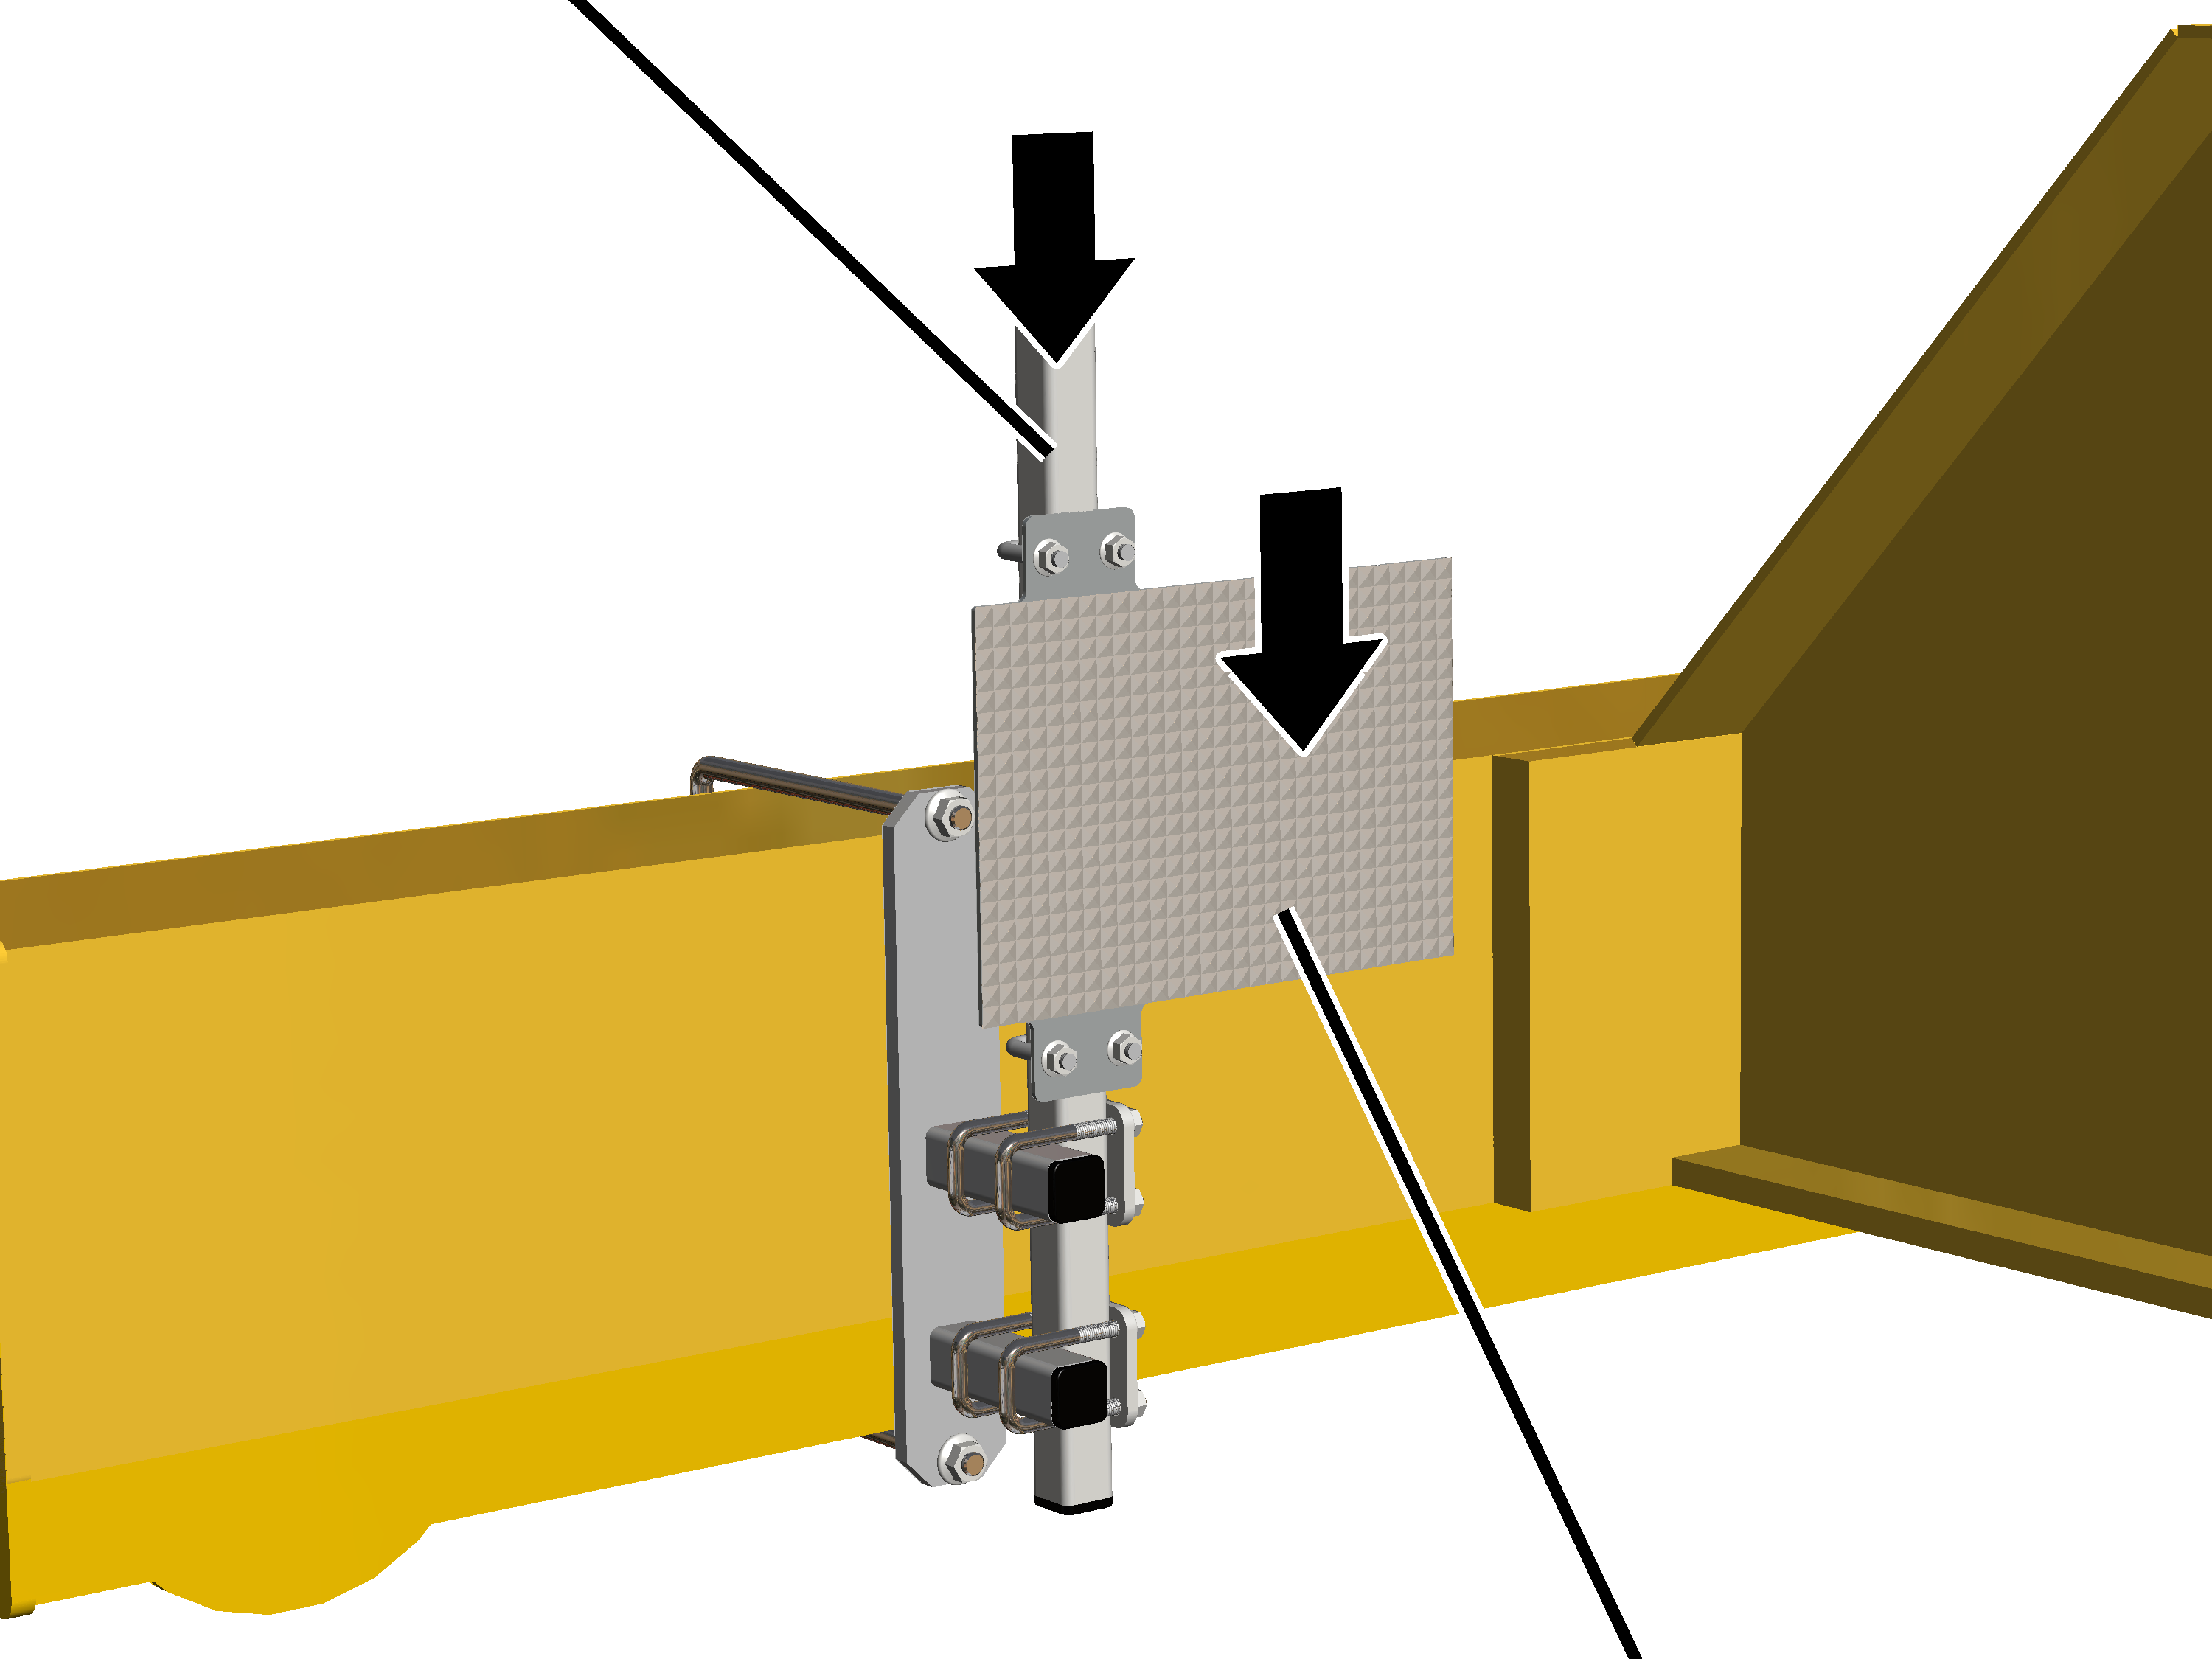
- Rurę kwadratową wsunąć w zaciski rurowe.
- Wsunąć odbłyśnik na rurę kwadratową.
- Przesunąć odbłyśnik tak, aby punkt laserowy był ustawiony maksymalnie centralnie.
Dokładniejsze ustawienie należy wykonać później na czujniku odległości.
- Przykręcić ręką zaciski rurowe i odbłyśnik nakrętkami żebrowanymi M8 (4x).
Ustawianie czujnika odległości
Dotyczy tylko zamocowania
Śruba z łbem walcowym M6x20
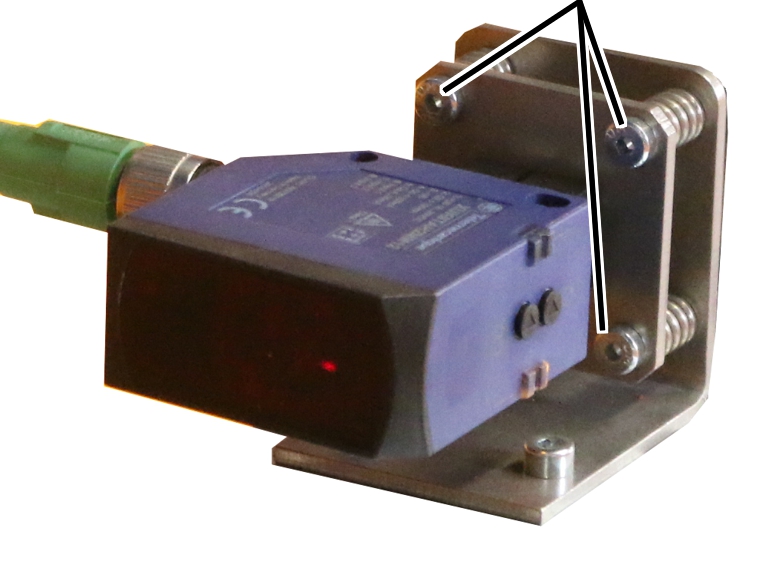
- Czujnik odległości ustawić śrubami z łbem walcowym M6x20 (3x) tak, aby punkt lasera znajdował się dokładnie na środku odbłyśnika.
- Gdy czujnik odległości odbierze odbitą wiązkę laserową, zapalają się diody LED na czujniku odległości.
- Gdy czujnik odległości nie odbierze odbitej wiązki laserowej, miga jedna dioda LED.
Tylko dla uchwytu magnetycznego
Czujnik odległości ustawić regulatorem zgrubnym i dokładnym tak, aby punkt lasera znajdował się dokładnie na środku odbłyśnika.
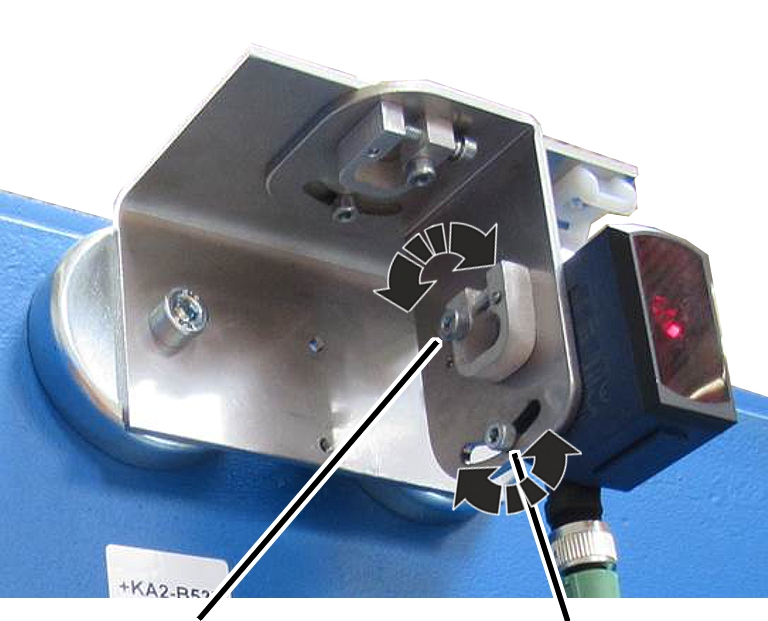
- Poluzować śrubę z łbem walcowym w otworze podłużnym do regulacji zgrubnej i przechylić czujnik dystansowy.
- W razie potrzeby: poluzować śrubę z łbem walcowym do regulacji dokładnej i krótką poprzeczną śrubą z łbem walcowym ustawić dokładnie czujnik odległości.
- Gdy czujnik odległości odbierze odbitą wiązkę laserową, zapalają się diody LED na czujniku odległości.
- Gdy czujnik odległości nie odbierze odbitej wiązki laserowej, miga jedna dioda LED.
- Przykręcić długie śruby z łbem walcowym (2x).
- Suwnicę (lub wózek) przesunąć przez cały zakres przesuwu i sprawdzić, czy wiązka laserowa w każdej pozycji trafia na odbłyśnik i nie zjeżdża na boki albo do góry/na dół.
Wywoływanie ustawień czujnika odległości
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚SERVICE’ 🡪 „Jazda suwnicy“ 🡪 „Czujniki odległości jazdy suwnicy“ |
Użytkownik ‚SERVICE’ 🡪 „Jazda wózka suwnicowego“ 🡪 „Czujniki odległości jazdy wózka“ |
- Zaloguj się do KranOS jako użytkownik ‚SERVICE’ (Serwis) (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W menu głównym wybrać wymagany napęd jazdy wózka lub napęd jazdy suwnicy (np. jazda wózka 1 lub jazda suwnicy).
- Ukazuje się okno wymaganego napędu jazdy.
- W menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Czujniki odległości jazdy suwnicy“ (lub „Czujniki odległości jazdy wózka suwnicowego“).
Programowanie czujnika odległości
Teraz należy zaprogramować czujnik odległości. W tym celu przesunąć suwnicę/wózek do wymaganej pozycji i zapisać w sterowniku ABUControl, jaką wartość wyznacza czujnik odległości dla tej pozycji.
przełącznik „Tryb programowania“
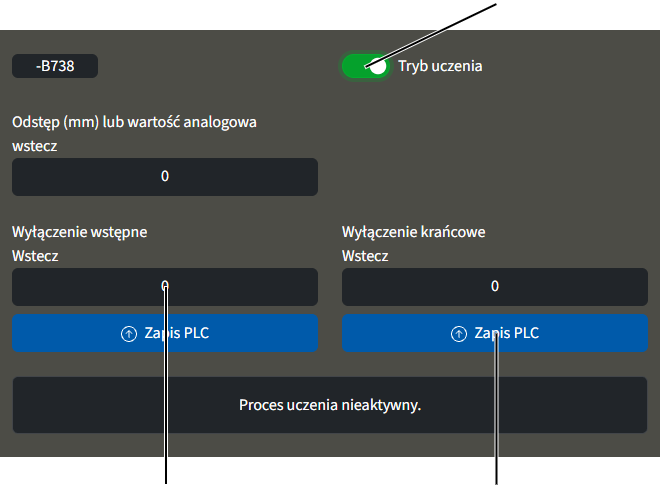
- Kliknąć przełącznik „Tryb programowania“.
- Przełącznik zostaje wyświetlony z zielonym tłem.
- Tryb programowania jest włączony.
- Wyświetlana jest wskazówka „Mostkowanie wyłącznika granicznego“.
Jeżeli wcześniej były zapisane jakieś punkty przesterowania dla wyłączenia wstępnego i krańcowego, będą teraz ignorowane.
W ten sposób można przesunąć wózek (suwnicę) do dowolnego nowego położenia.
- Ukazuje się komunikat informujący o docelowym punkcie przesterowania (wyłączenie wstępne lub krańcowe).
- Przesunąć wózek (suwnicę) do odpowiedniej pozycji.
Przy tym czujnik odległości musi być oddalony co najmniej o 0,35 m od odbłyśnika.
- W kolumnie punktu przesterowania, który ma zostać zaprogramowany: kliknąć przycisk „Zapis PLC“.
- Zmierzona wartość dla aktualnej pozycji zostanie wyświetlona w polu nieedytowalnym.
Wyświetlona wartość to wynik pomiaru bez jednostki pomiarowej, na podstawie którego będzie potem obliczana pozycja.
- Powtórzyć tę samą procedurę dla innych punktów przesterowania.
Po zapisaniu punktów przesterowania
- Tryb programowanie jest aktualnie zamykany.
- mostkowanie wyłączników krańcowych jest automatycznie wyłączane.
Kalibrowanie układu pomiarowego obciążenia z podniesionym obciążeniem pomiarowym
Układ pomiarowy obciążenia wyznacza ciągle aktualne obciążenie na haku ładunkowym. Ta wartość jest potrzebna do wielu funkcji suwnicy, zwłaszcza do działania bezpiecznika przeciążeniowego.
Układ pomiarowy obciążenia wymaga jednorazowej kalibracji z podniesionym obciążeniem pomiarowym, aby móc analizować zawieszony ładunek.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Musi być zalogowany użytkownik „SERVICE“ (Serwis) (poziom uprawnień użytkownika [2]).
Warunki kalibrowania
- Do kalibrowania konieczne jest obciążenie pomiarowe.
- Masa obciążenia pomiarowego musi być dokładnie znana.
- Masa obciążenia pomiarowego powinna być w miarę możliwości równa maksymalnemu udźwigowi suwnicy/wózka lub być maksymalnie zbliżona do maksymalnego udźwigu suwnicy/wózka.
Do dynamicznej kontroli maksymalnego udźwigu suwnicy jest zazwyczaj stosowane obciążenie pomiarowe wynoszące 110% maksymalnego udźwigu suwnicy. Z reguły można je wykorzystać także do kalibrowania.
Ładunek przekraczający maksymalny udźwig suwnicy może być podnoszony tylko przez odpowiednio wykwalifikowaną i upoważnioną osobę w celu kontroli przed pierwszym uruchomieniem urządzenia suwnicowego.
Jeżeli obciążenie przekracza 110% maksymalnego udźwigu suwnicy, sterownik ABUControl blokuje funkcję podnoszenia. Od tej pory nie można ładunku podnosić, tylko opuszczać.
Wywołanie kalibrowania mechanizmu podnoszenia
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚SERVICE’ 🡪 „Mechanizm podnoszenia“ 🡪 „Kalibracja mechanizmu podnoszenia“ |
- Zaloguj się do KranOS jako użytkownik ‚SERVICE’ (Serwis) (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W menu głównym wybrać wymagany mechanizm podnoszenia (np. mechanizm podnoszenia 1).
- Ukazuje się okno wybranego mechanizmu podnoszenia.
- W menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Kalibracja mechanizmu podnoszenia“.
Wybieranie kanału do pomiaru obciążenia
Do kalibracji z podniesionym obciążeniem pomiarowym przewidziana jest lewa sekcja w oknie „Kalibracja mechanizmu podnoszenia“. Prawa sekcja z przyciskiem „Kalibracja czujnika obciążenia“ jest natomiast potrzebna tylko po wymianie trawersy stałej lub czujnika obciążenia.
pole tekstowe obciążenie pomiaroweprzycisk „Kalibracja czujnika obciążenia“
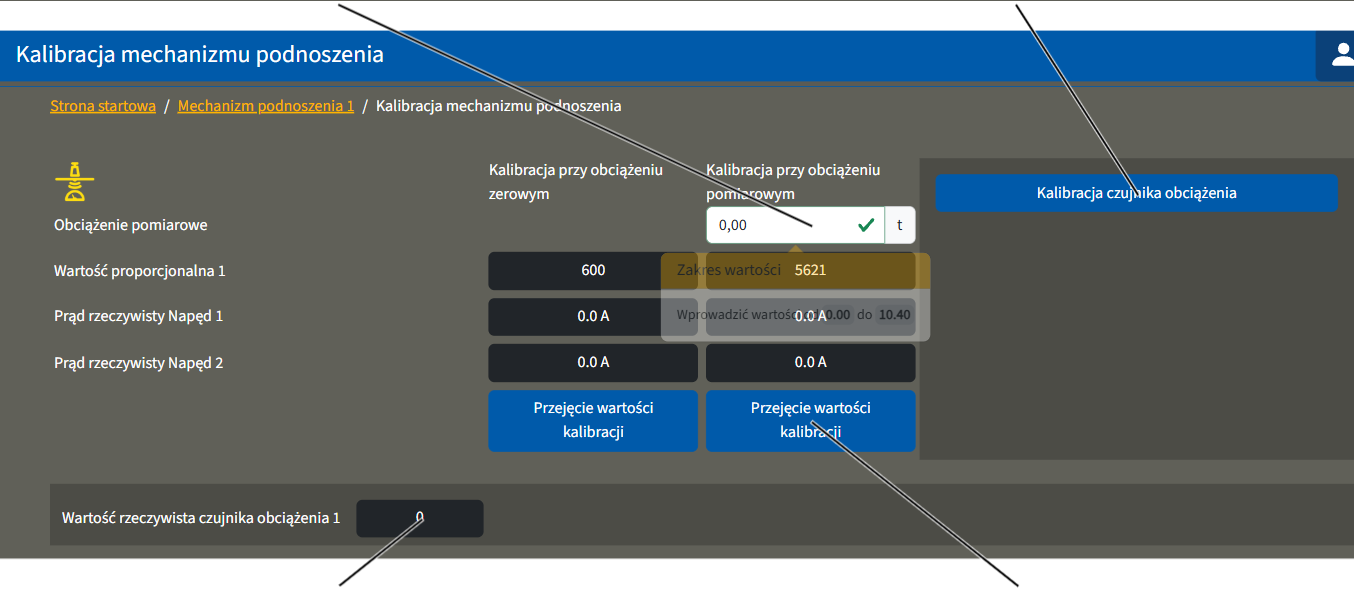
- Ukazuje się okno „Kalibracja mechanizmu podnoszenia“.
- W polu „Wartość rzeczywista czujnika obciążenia“ wyświetlany i ciągle aktualizowany jest aktualny wynik pomiaru czujnika obciążenia.
Aktualne wartości w wierszach „Wartość proporcjonalna“ i „Wartość rzeczywista czujnika obciążenia“ stanowią wyniki pomiaru bez jednostki miary, na podstawie których obliczane jest później obciążenie.
Kalibrowanie obciążenia zerowego
- W razie potrzeby: zdjąć ładunek i zawiesie z haka ładunkowego.
- Pusty hak ładunkowy unieść/opuścić tak, aby wisiał stosunkowo wysoko, np. około metra pod najwyższym położeniem haka.
Wskutek tego nie jest mierzona masa odwiniętej liny.
zmierzona wartość proporcjonalna
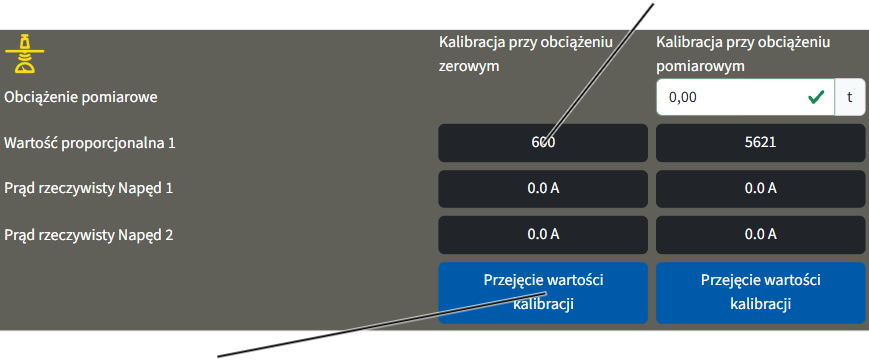
- Kliknąć przycisk „Przejecie wartości kalibracji“ w kolumnie „Kalibracja przy obciążeniu zerowym“
- Aktualna wartość jest zapisywana jako obciążenie zerowe i wyświetlana w polu „Wartość proporcjonalna“ w kolumnie „Kalibracja przy obciążeniu zerowym“.
Kalibrowanie obciążenia pomiarowego
„Obciążenie pomiarowe“
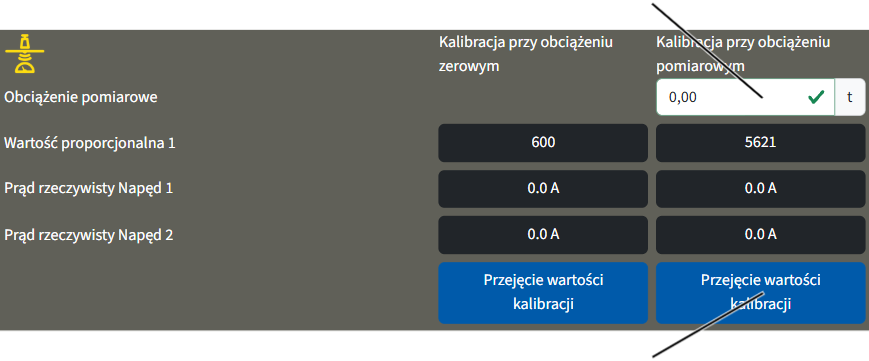
- Kliknąć pole tekstowe „Obciążenie pomiarowe“ w kolumnie „Kalibracja przy obciążeniu pomiarowym“.
- Wprowadzić masę obciążenia pomiarowego.
- Wprowadzona wartość zostanie przyjęta.
- Podnieść obciążenie pomiarowe, przestrzegając przy tym aktualnych przepisów bezpieczeństwa pracy.
- Poczekać aż obciążenie pomiarowe będzie spokojnie zwisać na haku ładunkowym.
- Kliknąć przycisk "Przejęcie wartości kalibracji" w kolumnie "Kalibracja przy obciążeniu pomiarowym".
- Wartość osiągnięta przy aktualnym obciążeniu pomiarowym zostaje zapisana. Wartość pokazywana w polu „Wartość proporcjonalna“ w kolumnie „Kalibracja przy obciążeniu pomiarowym“ odnosi się do udźwigu suwnicy. Jeśli suwnica była kalibrowana obciążeniem pomiarowym, o wielkości niższej od udźwigu, to wartość w polu „Wartość proporcjonalna“ jest wyświetlana w przeliczeniu na udźwig. Wyświetlana wartość w polu „Proporcjonalne obciążenie“ jest wówczas wyższa niż wartość w polu „Wartość rzeczywista czujnika obciążenia“.
Mostkowanie bezpiecznika przeciążeniowego
W ramach kontroli przed pierwszym uruchomieniem musi być wykonane badanie statyczne z 1,25-krotnym ciężarem maksymalnego udźwigu suwnicy i badanie dynamiczne z 1,1-krotnym ciężarem maksymalnego udźwigu suwnicy.
W tym celu konieczne jest mostkowanie bezpiecznika przeciążeniowego suwnicy.
Jeżeli podnoszony ładunek przekracza 110 procent maksymalnego udźwigu:
- następuje zadziałanie bezpiecznika przeciążeniowego suwnicy.
- Ładunek nie może być dalej podnoszony.
- Ładunek może być tylko opuszczany.
Jeżeli bezpiecznik przeciążeniowy zostanie zmostkowany po zadziałaniu przy ponad 110 procentach:
- ładunek może być dalej podnoszony.
- Gdy obciążenie zmniejszy się poniżej 100 % maksymalnego udźwigu, ładunek może być nadal opuszczany i podnoszony bez mostkowania bezpiecznika przeciążeniowego.
Mostkowanie bezpiecznika przeciążeniowego
mostkowanie bezpiecznika przeciążeniowego złączką:
listwa zaciskowa kołkowa ‑X103
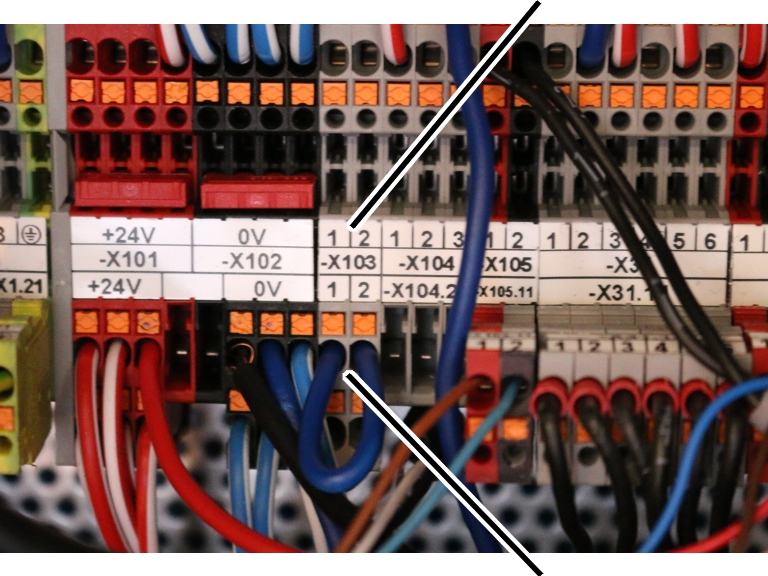
- Otworzyć sterownik wózka suwnicowego.
- Odszukać listwę zaciskową kołkową ‑X103.
- Dwubiegunową złączkę z mostkiem drutowym włożyć w listwę zaciskową kołkową.
Odpowiednia złączka z mostkiem drutowym jest zamieszczona w segregatorze z dokumentacją/książce kontrolnej suwnicy.
- Bezpiecznik przeciążeniowy jest teraz zmostkowany.
Wyświetlacz mozaikowy LED: wyświetlany jest komunikat „F0021: Bezpiecznik przeciążeniowy jest zmostkowany.“
- Po 15 minutach: bezpiecznik przeciążeniowy zostaje automatycznie włączony.
Wyświetlacz mozaikowy LED: wyświetlany jest komunikat „F0022: Bezpiecznik przeciążeniowy jest zmostkowany. Przekroczenie czasu“.
Aby ponownie zmostkować bezpiecznik przeciążeniowy, należy najpierw zdjąć złączkę a następnie założyć ją jeszcze raz.
Jeżeli złączka z mostkiem drutowym jest założona i sterownik ABUControl zostanie zrestartowany, bezpiecznik przeciążeniowy nie jest automatycznie mostkowany. Zamiast tego wyświetlany jest komunikat „F0023: Zdjąć mostek z bezpiecznika przeciążeniowego“.
Bezpiecznik przeciążeniowy jest mostkowany tylko, gdy złączka z mostkiem drutowym zostanie włożona do włączonej suwnicy.
Zmostkowanie bezpiecznika przeciążeniowego w systemie KranOS:
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚SERVICE’ 🡪 „Mechanizm podnoszenia“ |
- Zaloguj się do KranOS jako użytkownik ‚SERVICE’ (Serwis) (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W menu głównym wybrać wymagany mechanizm podnoszenia (np. mechanizm podnoszenia 1).
- Ukazuje się okno wybranego mechanizmu podnoszenia.
- Kliknąć przycisk „Mostkowanie Zabezpieczenie przed przeciążeniem“
- Przycisk zostaje wyświetlony z czerwonym tłem.
- Bezpiecznik przeciążeniowy jest teraz zmostkowany.
- Po 15 minutach: bezpiecznik przeciążeniowy zostaje automatycznie ponownie włączony.
Aby następnie ponownie zmostkować bezpiecznik przeciążeniowy, należy jeszcze raz kliknąć ten przycisk.
Ponowne uaktywnienie bezpiecznika przeciążeniowego
Gdy tylko zostanie zakończone badanie statyczne i dynamiczne
- Zdjąć złączkę z listwy zaciskowej kołkowej ‑X103.
lub
Kliknąć przycisk „Mostkowanie Zabezpieczenie przed przeciążeniem“
- Bezpiecznik przeciążeniowy jest znów włączony.
- Przycisk nie jest już wyświetlany z czerwonym tłem.
- Przycisnąć przycisk zatrzymania awaryjnego i ponownie odryglować.
lub
Wcisnąć przycisk klaksonu.
- Potwierdza to komunikat o błędzie na ABUControl.
Montaż zapory świetlnej do transferu sygnałów do systemu anty-zbliżeniowego działający w funkcji obciążenia
W przypadku systemu anty-zbliżeniowego działającego w funkcji obciążenia w sterownikach obu współpracujących suwnic musi być dostępna informacja, czy na odpowiednio drugiej suwnicy ustawione obciążenie nie zostało osiągnięte lub zostało przekroczone. Ta informacja jest przesyłana przez zaporę świetlną między obydwiema suwnicami. W tym celu każda suwnica jest wyposażona w jedną zaporę świetlną działającą jako nadajnik i drugą, działającą jako odbiornik.
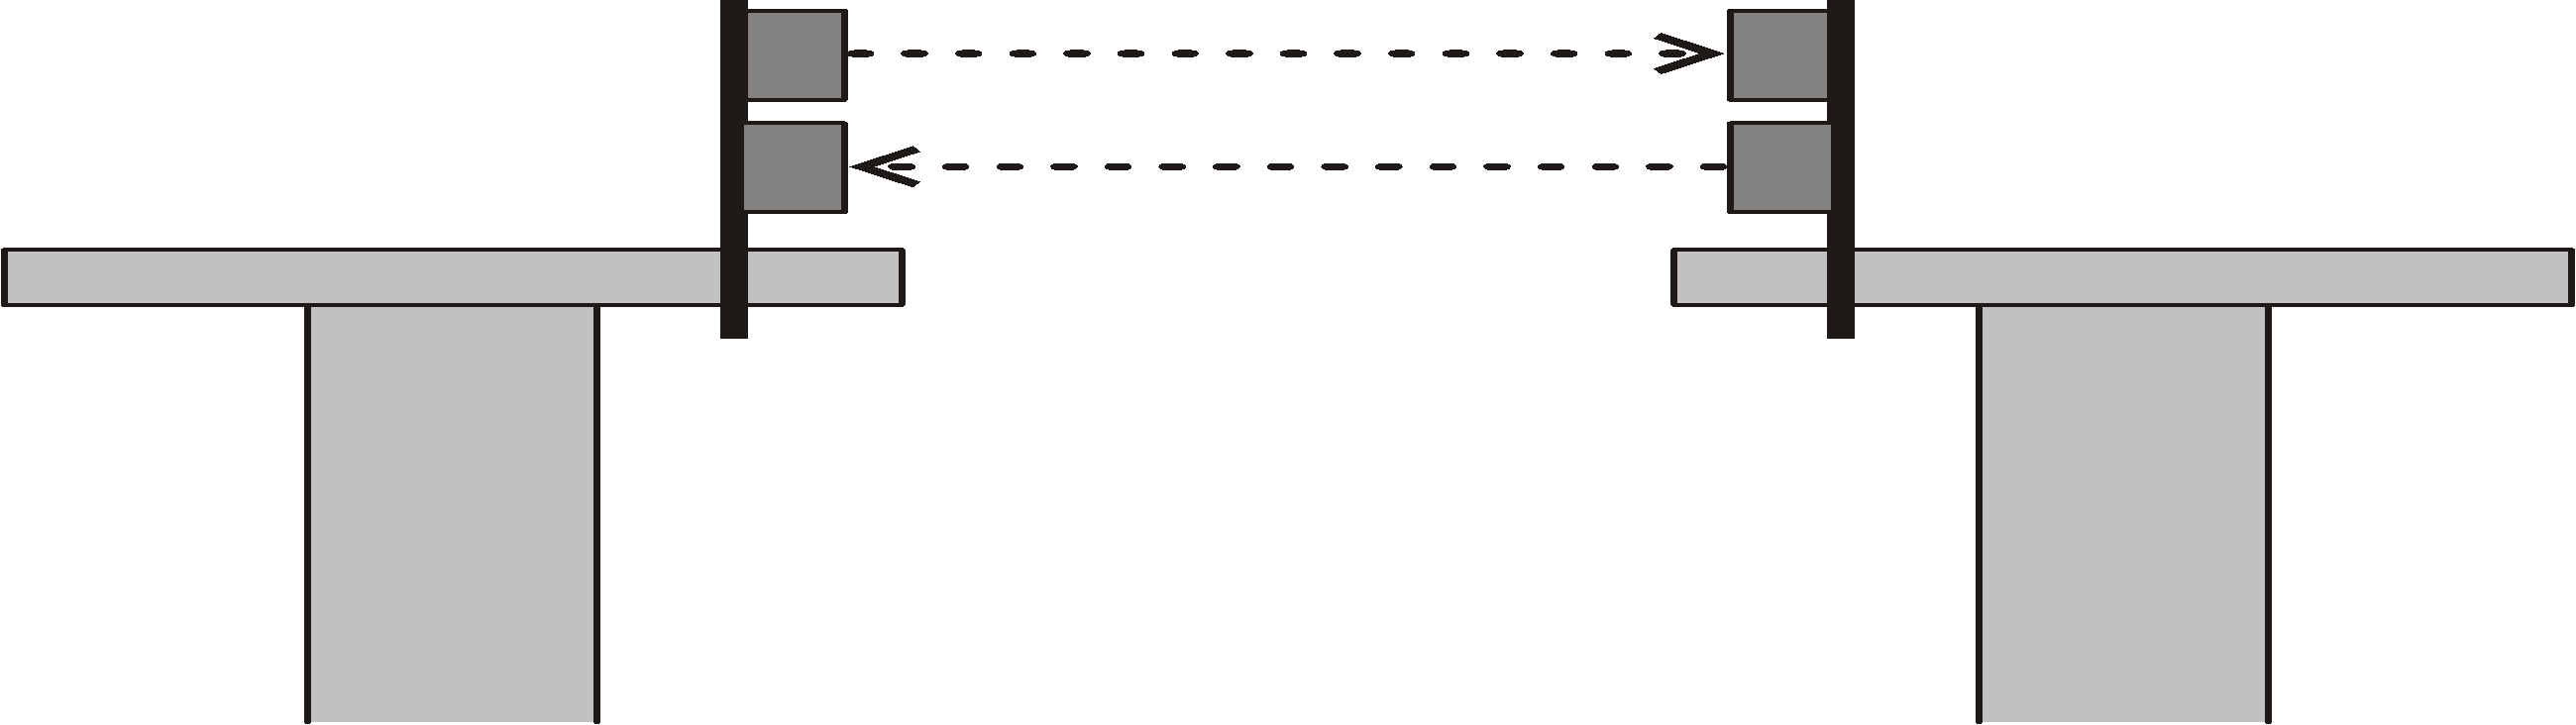
- Zapory świetlne do transferu sygnału zwalniającego są zamontowane na przeciwległych końcach czołownic obu suwnic.
- Na każdej suwnicy montuje się nadajnik i odbiornik.
- Na jednej z suwnic nadajnik montuje się na górze a odbiornik na dole. Na drugiej suwnicy odwrotnie.
Montaż mocowania zapór świetlnych
pałąk gwintowany
- Zamocować uchwyty na przeciwległych końcach czołownicy.
- Przykręcić zamocowanie pałąkiem gwintowanym.
pałąk gwintowany |
Moment obrotowy dokręcania |
|---|---|
M8 |
25 Nm |
M10 |
50 Nm |
M12 |
75 Nm |
- Wsunąć i zabezpieczyć zaciski rurowe (2x).
Dotyczy tylko zapór świetlnych usytuowanych jedna nad drugą
Mocowanie zapór świetlnych
- Mocowanie zapór świetlnych (2x) wsunąć w zaciski rurowe.
- Ustawić zamocowania i dokręcić mocno ręką zaciski rurowe.
Montaż zapór świetlnych
zapory świetlne
- Zapory świetlne wsunąć w zamocowania.
- Zapory świetlna przykręcić ręką.
- Ułożyć przewody przyłączeniowe zapór świetlnych do skrzynki stycznikowej suwnicy i zabezpieczyć je przewiązkami kablowymi.
Dotyczy tylko zapór świetlnych usytuowanych obok siebie
Jeżeli wskutek małej wysokości zabudowy suwnicy nad czołownicą jest mało miejsca, zapór świetlnych nie montuje się jedna nad drugą lecz obok siebie, używając dodatkowych uchwytów.
Mocowanie zapór świetlnych
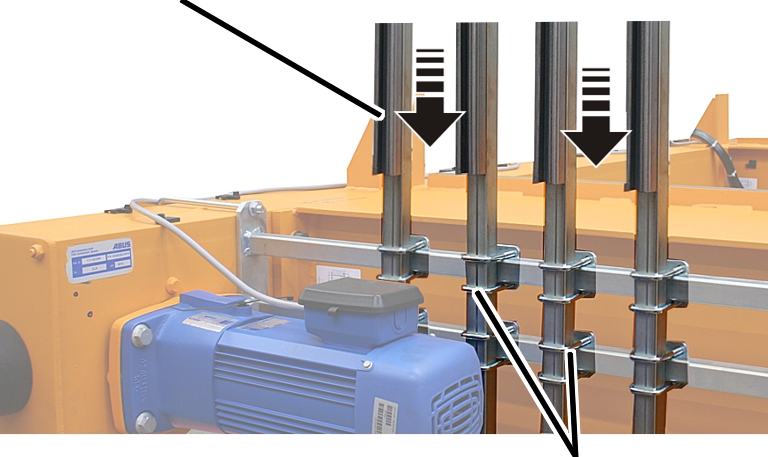
- Mocowanie zapór świetlnych (4x) wsunąć w zaciski rurowe.
- Ustawić zamocowania i dokręcić mocno ręką zaciski rurowe.
Montaż zapór świetlnych
zapory świetlne
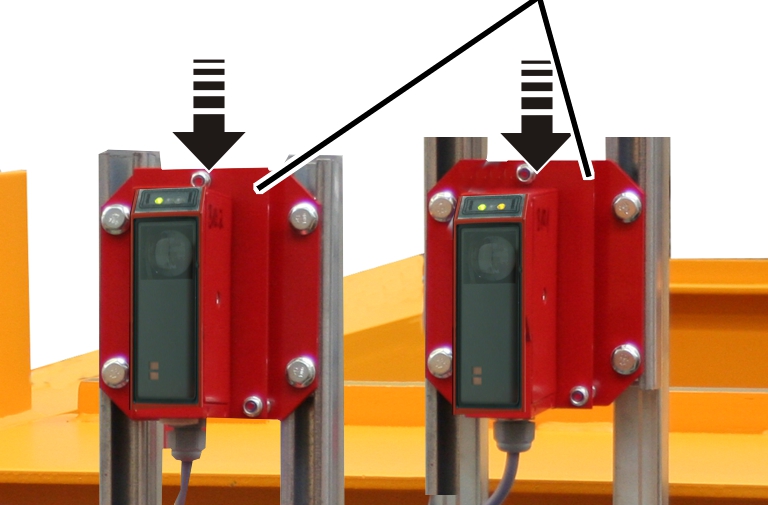
- Zapory świetlne wsunąć w zamocowania.
- Zapory świetlna przykręcić ręką.
- Ułożyć przewody przyłączeniowe zapór świetlnych do skrzynki stycznikowej suwnicy i zabezpieczyć je przewiązkami kablowymi.
Dotyczy tylko zapór świetlnych na czołownicy
zapory świetlneMocowanie zapór świetlnych
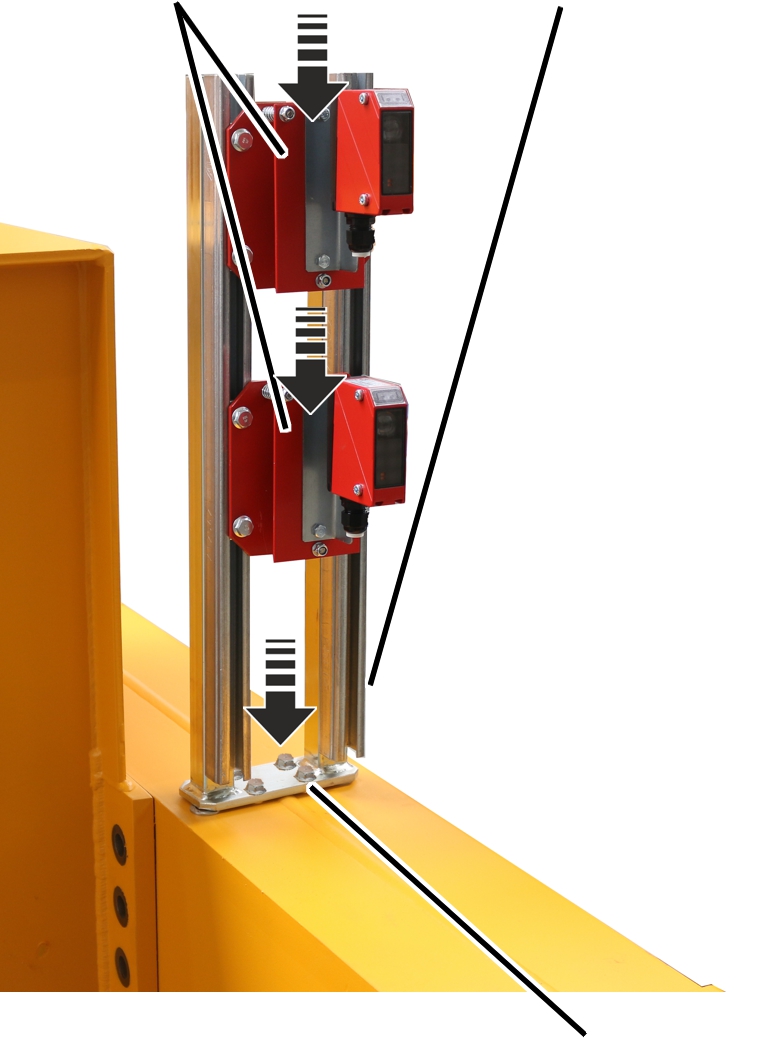
- Zamocowanie do zapór świetlnych osadzić w otworach w czołownicy.
- Przykręcić zamocowanie do zapór świetlnych śrubami żebrowanymi M8x20.
- Zapory świetlne wsunąć w zamocowania.
- Zapory świetlna przykręcić ręką.
- Ułożyć przewody przyłączeniowe zapór świetlnych do skrzynki stycznikowej suwnicy i zabezpieczyć je przewiązkami kablowymi.
Ustawianie zapór świetlnych
zielona dioda LED: napięcie roboczeżółta dioda LED (tylko na odbiorniku): jest kontakt wzrokowy z nadajnikiem
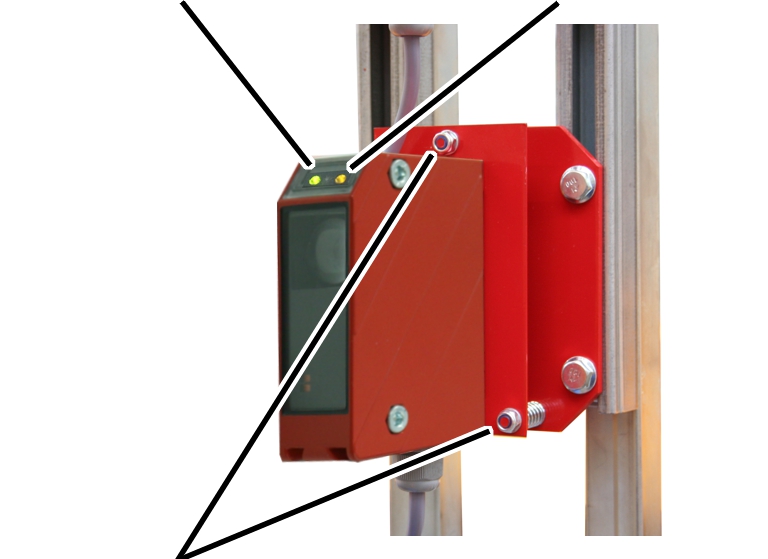
- Obie zapory świetlne suwnicy i suwnicy współpracującej wzajemnie dokładnie ustawić nakrętkami samozabezpieczającymi. Musi świecić żółta dioda LED na odbiorniku.
- Zielona dioda LED (na nadajniku i odbiorniku): napięcie robocze obecne.
- Żółta dioda LED (tylko na odbiorniku): jest kontakt wzrokowy z nadajnikiem.
- Gdy tylko suwnica jest gotowa do jazdy: przejechać obydwoma współpracującymi suwnicami całe torowisko w różnych odległościach, sprawdzając, czy ustawienie zapór świetlnych jest prawidłowe (żółta dioda LED na odbiorniku (z zachowaniem kontaktu wzrokowego) musi świecić na całej trasie przejazdu). W razie konieczności skorygować ustawienie zapór świetlnych.
Wskutek odchyłek położenia torowiska ustawienia zapór świetlnych mogą być różne.
Założyć antenę z podstawą do radiowego modułu danych
W trybie sterowania tandemowego sterownik ABUControl obu suwnic łączą się ze sobą bezprzewodowo przez radiowy moduł danych i przekazują sobie wzajemnie informacje o trybie pracy.
Anteny z podstawą radiowych modułów danych muszą być ustawione na wózkach zależnie od warunków w hali.
W suwnicach z synchronizacją pracy w tandemie:
Anteny z podstawą radiowych modułów danych są podłączone, przewody przyłączeniowe ułożone i wyprowadzone ze skrzynek stycznikowych lub przygotowane do tego.
rama wózkaantena z podstawą
- Anteny z podstawą należy umieścić na obu wózkach tak, aby był zapewniony kontakt wzrokowy między nimi.
- Zależnie od rodzaju konstrukcji suwnicy i wózka, wysokości belki głównej i warunków w hali, antena z podstawą może być usytuowana np. na ramie wózka lub na czołownicy po drugiej stronie ramy wózka tak, aby była skierowana do suwnicy współpracującej. Przewód przyłączeniowy anteny z podstawą musi być dostatecznie długi i może być ułożony w istniejących kanałach instalacyjnych.
- W razie konieczności przewód przyłączeniowy anteny z podstawą wyprowadzić ze skrzynki styczników. Patrz „Ułożenie przewodów przyłączeniowych w obudowie kołnierzowej“.
- Antenę z podstawa zamontować tak, aby nie zaczepiała o nic podczas jazdy suwnicy lub wózka.
Montaż i podłączanie miernika nachylenia
Funkcja sterowania hakiem/centrowania haka (opcja) powala na pomiar odchylenia liny za pomocą miernika nachylenia.
W pierwszej kolejności należy zamontować miernik nachylenia i wykonać jazdę kalibracyjną, zapisując położenie zerowe liny. Patrz „Kalibrowanie miernika nachylenia“. Następnie należy wprowadzić w systemie KranOS ustawienie miernika nachylenia.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Musi być zalogowany użytkownik „SERVICE“ (serwis) (poziom uprawnień użytkownika [2]).
Przygotować wodzik liny
Dotyczy tylko miernika nachylenia do wciągnika linowego D z olinowaniem 4/2 lub 8/2 i wciągnika linowego Z
W przypadku wciągnika linowego o typie konstrukcji D z olinowaniem 4/2 lub 8/2 lub wciągnika linowego o typie konstrukcji Z montowany jest wieloczęściowy wodzik liny, który jest mocowany wokół liny. Na wodziku liny montowany jest miernik nachylenia, który mierzy kąt odchylenia liny. Lina może swobodnie przechodzić przez wodzik liny. Aby móc zamocować wodzik liny wokół liny, wodzik liny trzeba najpierw rozebrać tak, żeby jego dwie połowy można było złożyć dokoła liny.
Jeśli wciągnik linowy zostanie zdemontowany z suwnicy lub na niej zamontowany, jeśli będzie transportowany przy pomocy suwnicy lub wózka widłowego, albo zostanie zamontowany na samochodzie ciężarowym, wodzik liny musi zostać zdemontowany, aby nie uległ uszkodzeniu.
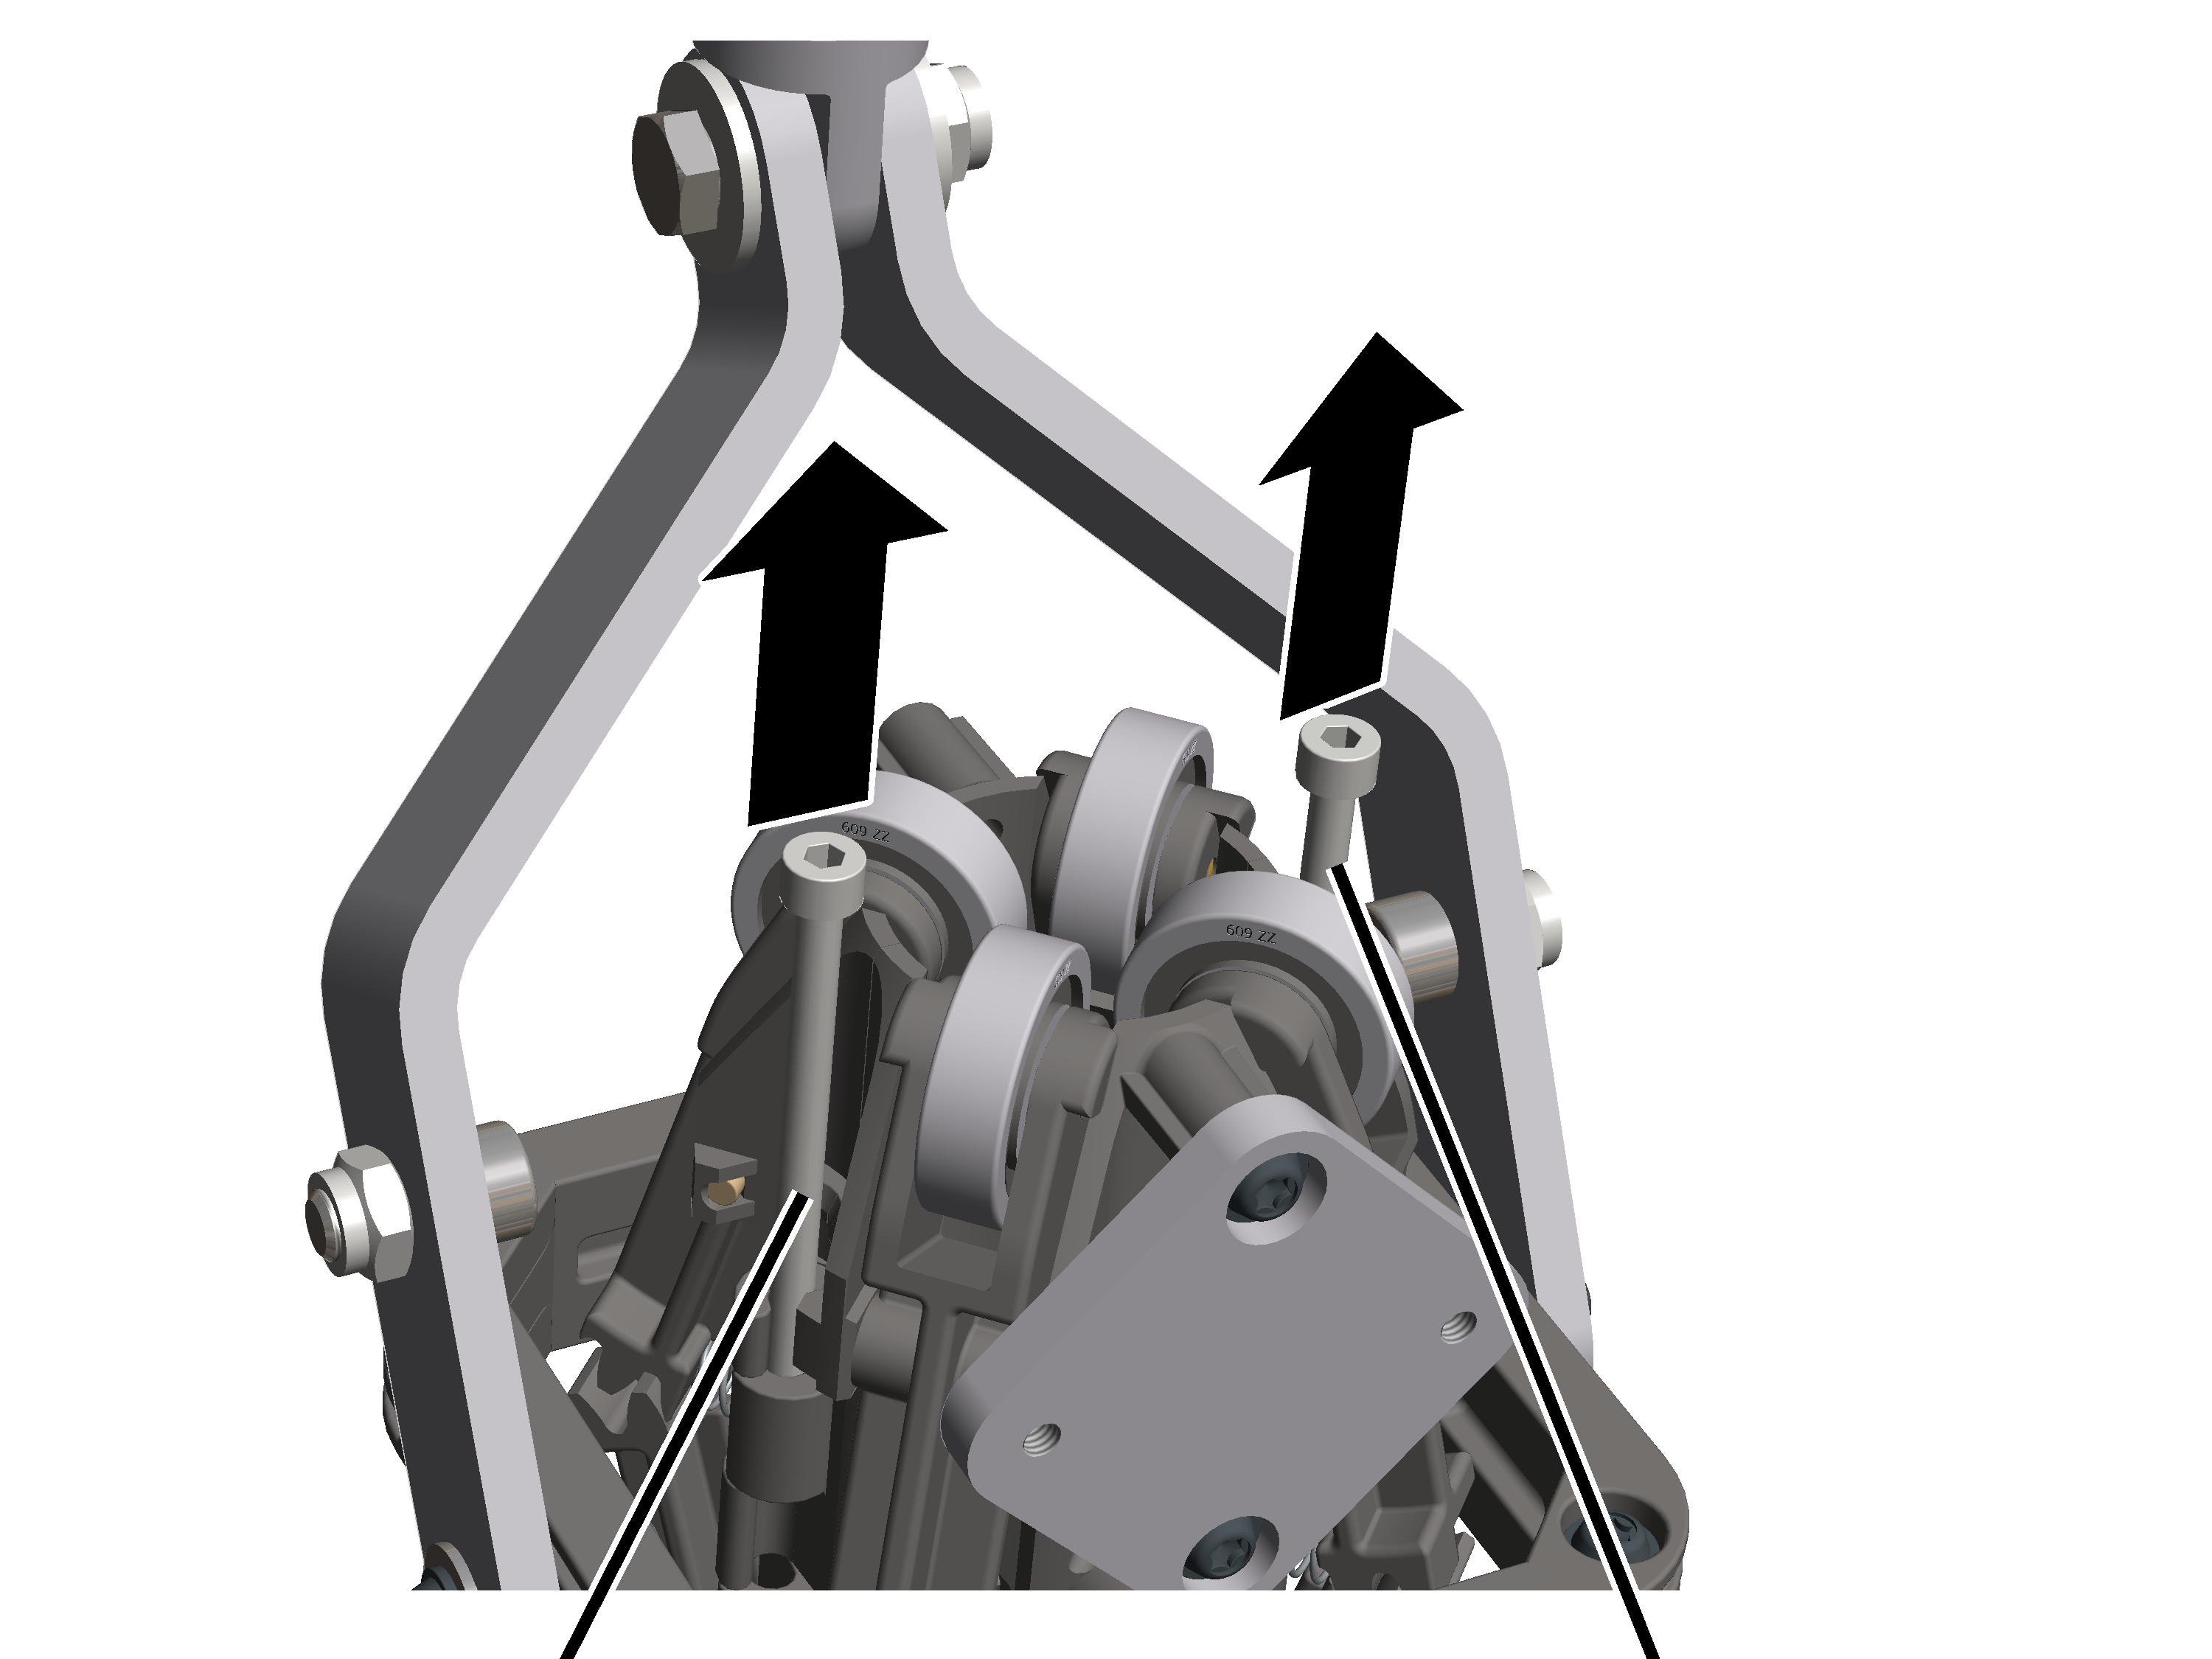
- Wyciągnąć kołki walcowe (2x).
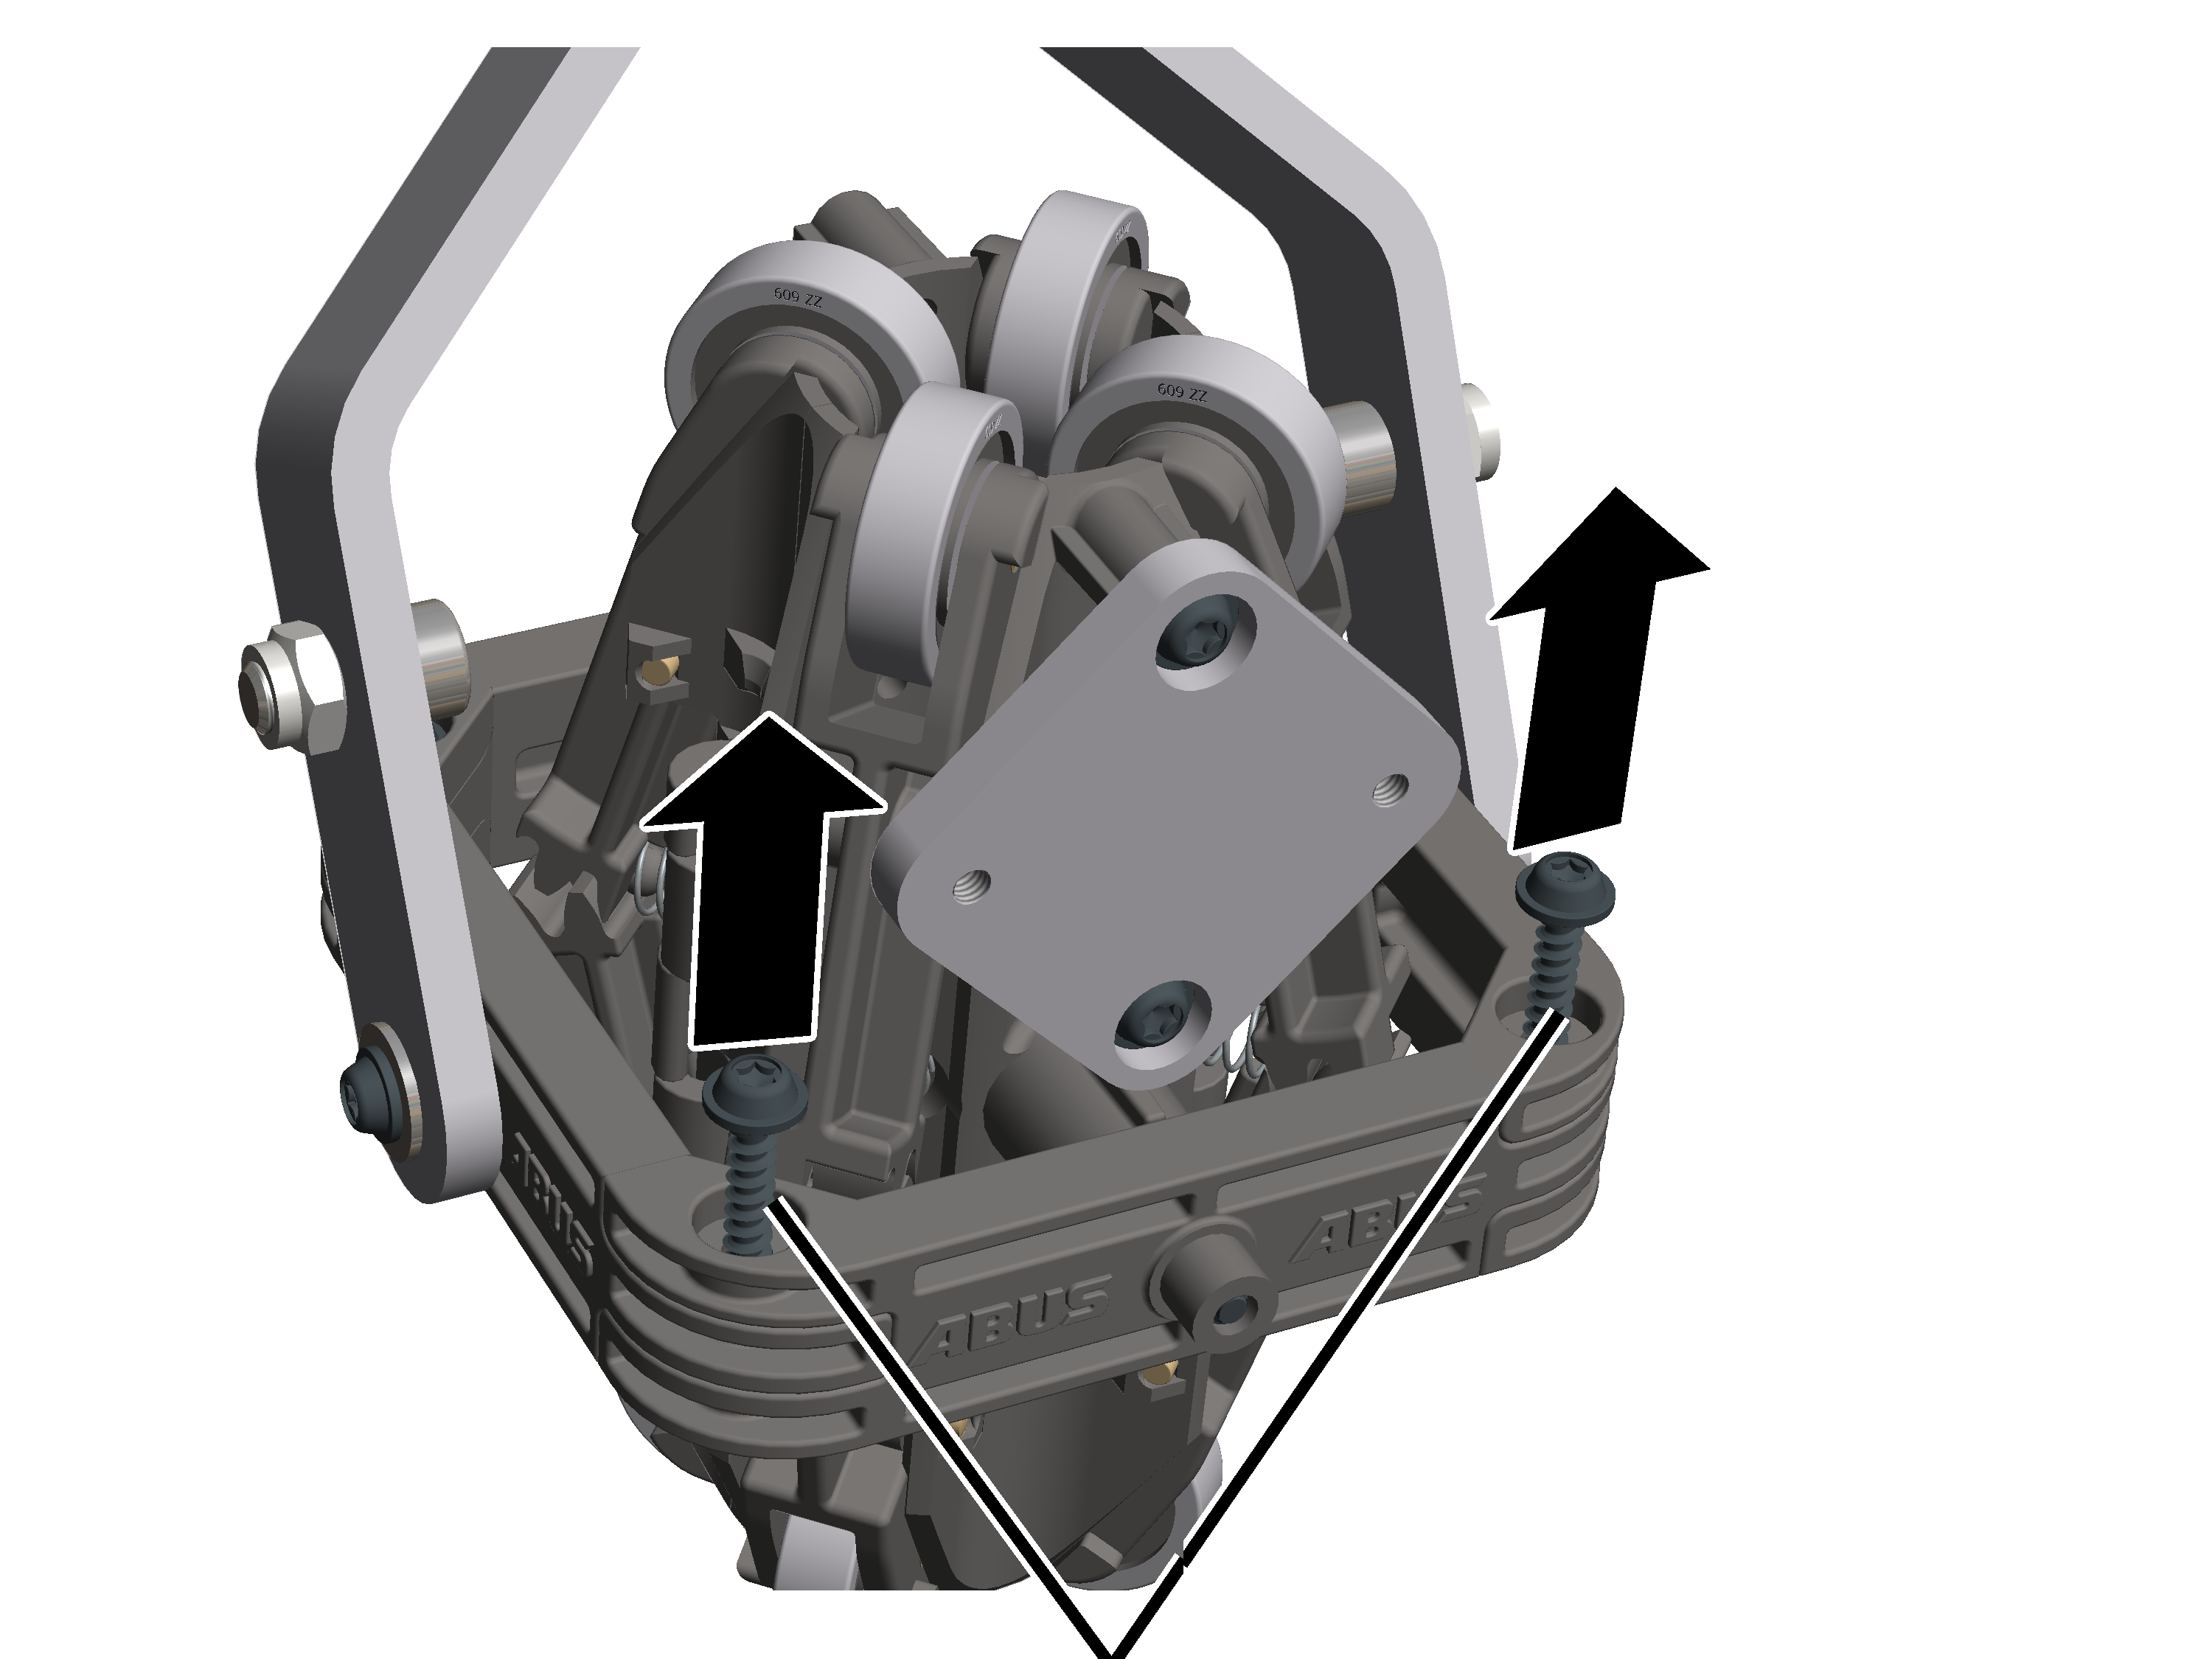
- Odkręcić śruby z łbem soczewkowym K4x17 (2x).
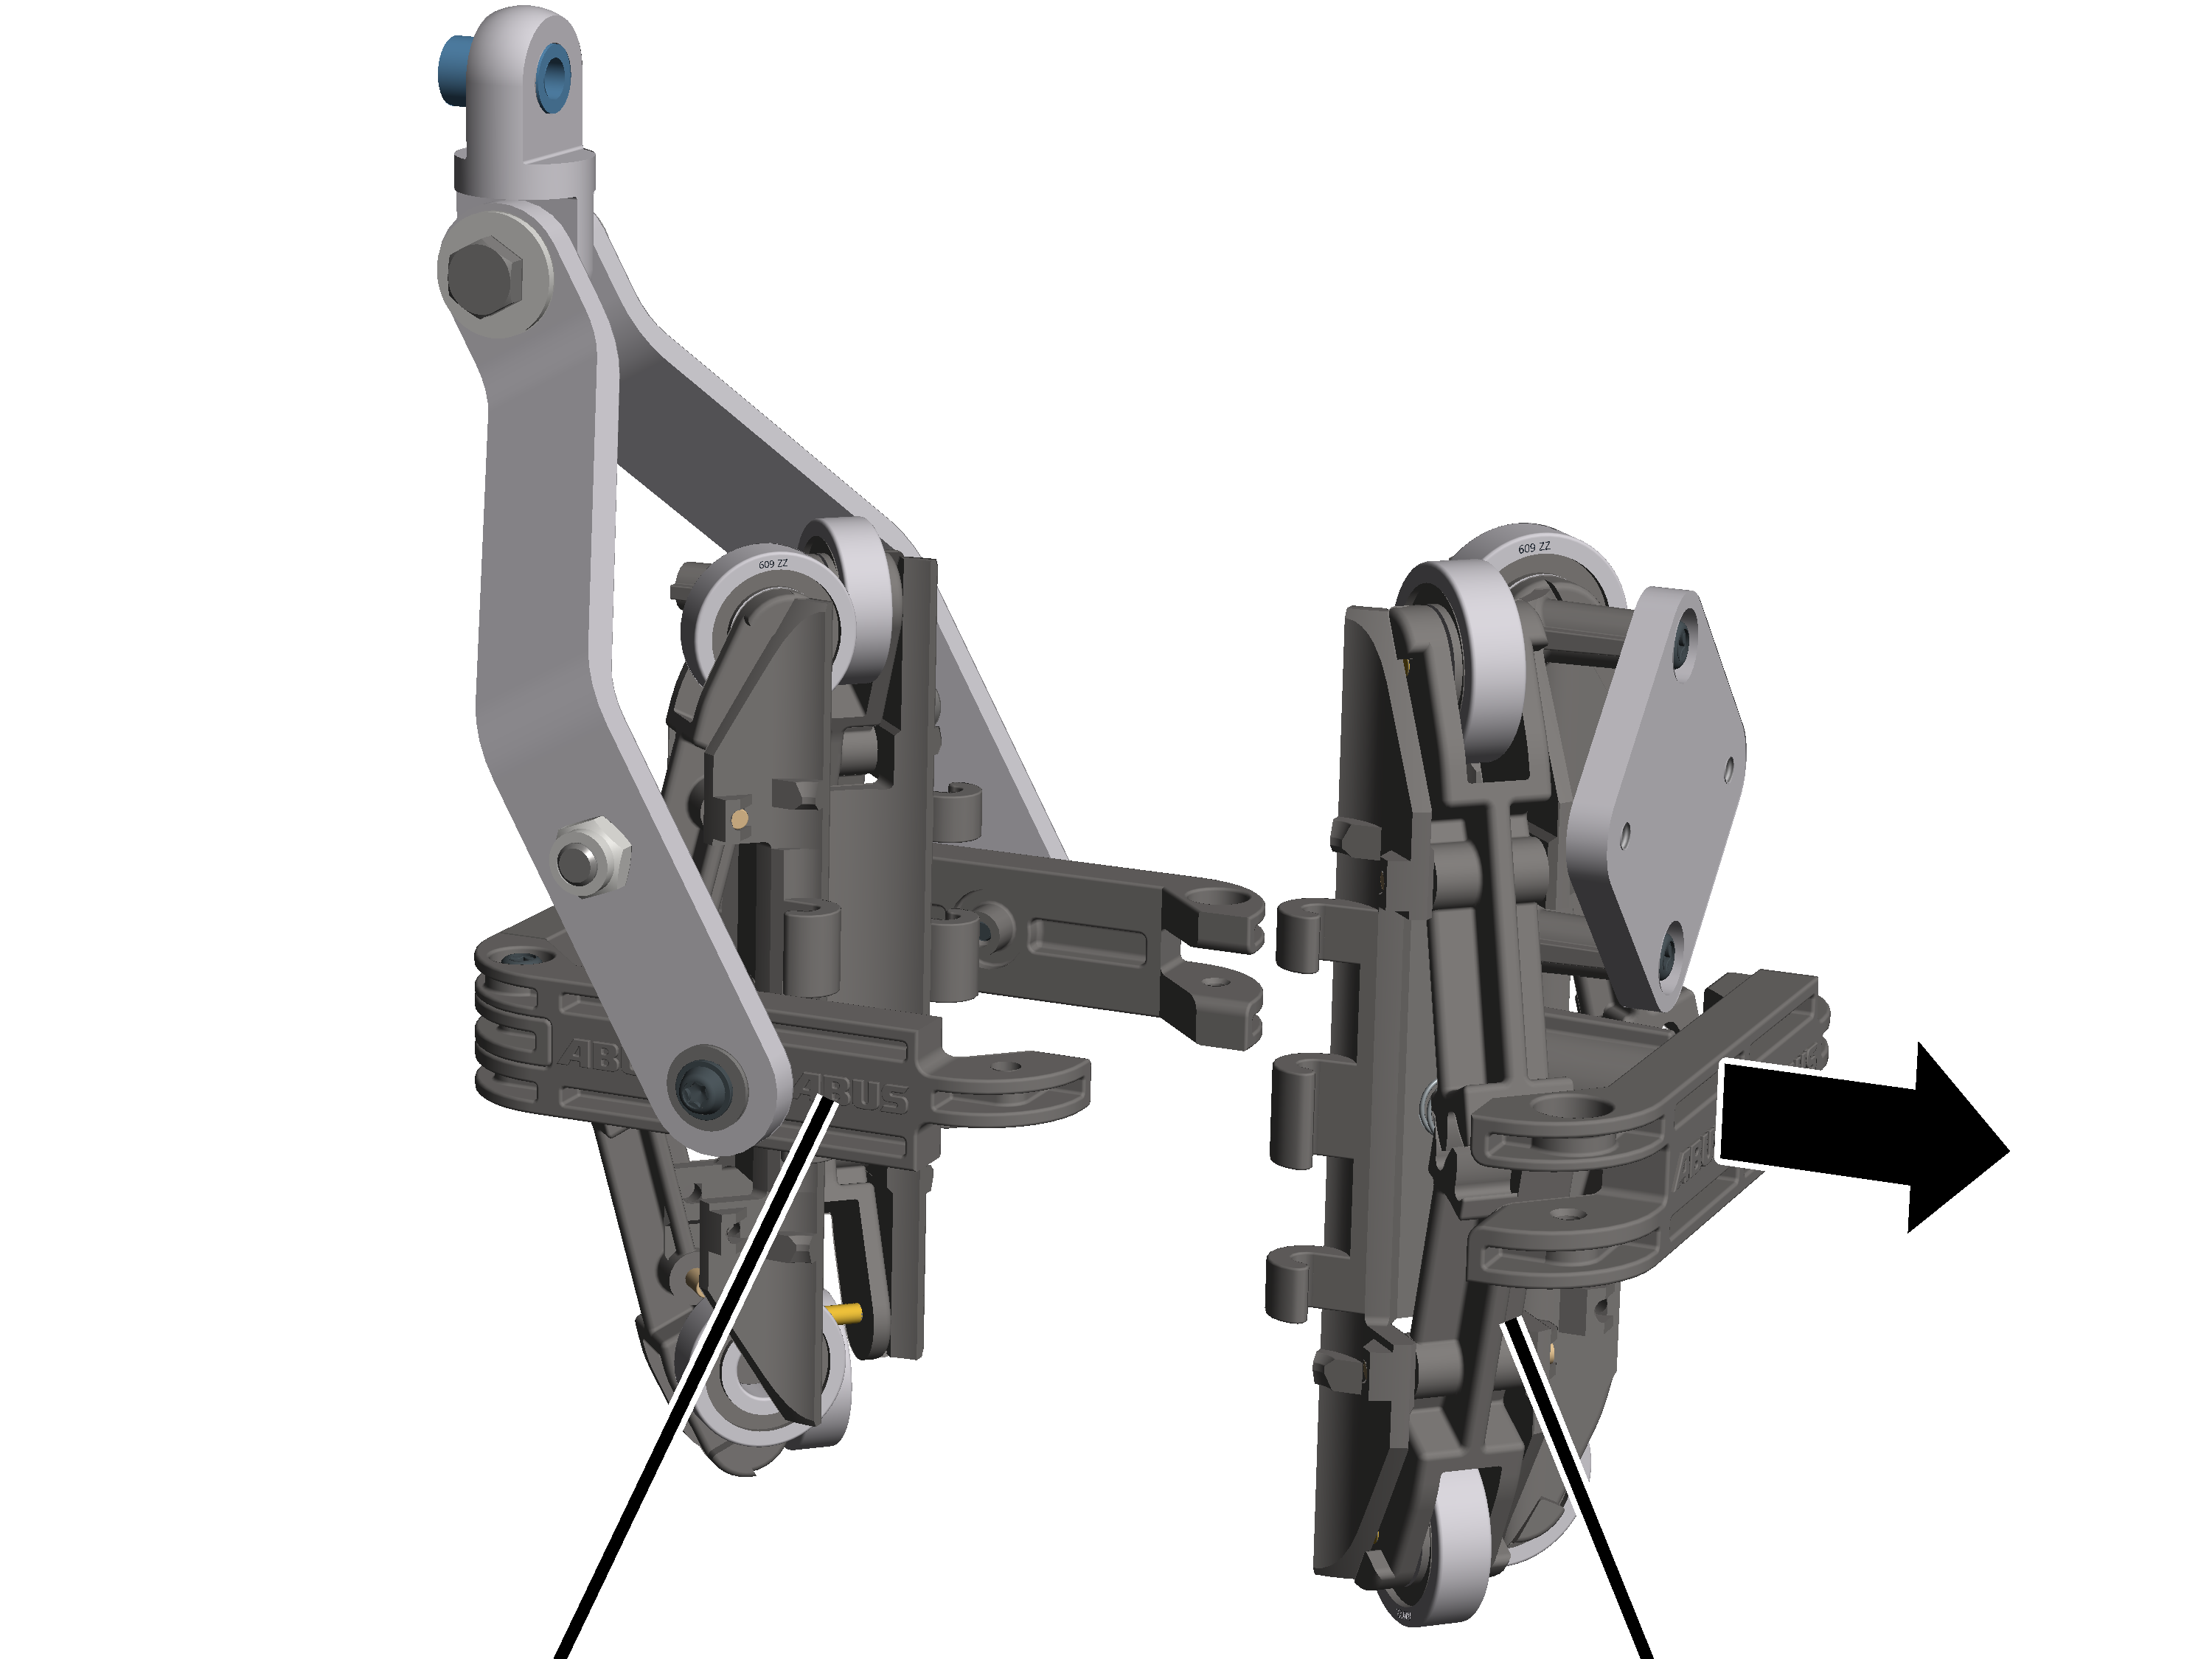
- Rozciągnąć uchwyty półokrągłe wodzika liny.
Zamontować miernik nachylenia
Dotyczy tylko wciągnika linowego z trawersą stałą
We wciągnikach linowych z trawersą stałą miernik nachylenia jest przymocowany przy pomocy zacisku do kieszeni liny.
płytaKieszeń liny
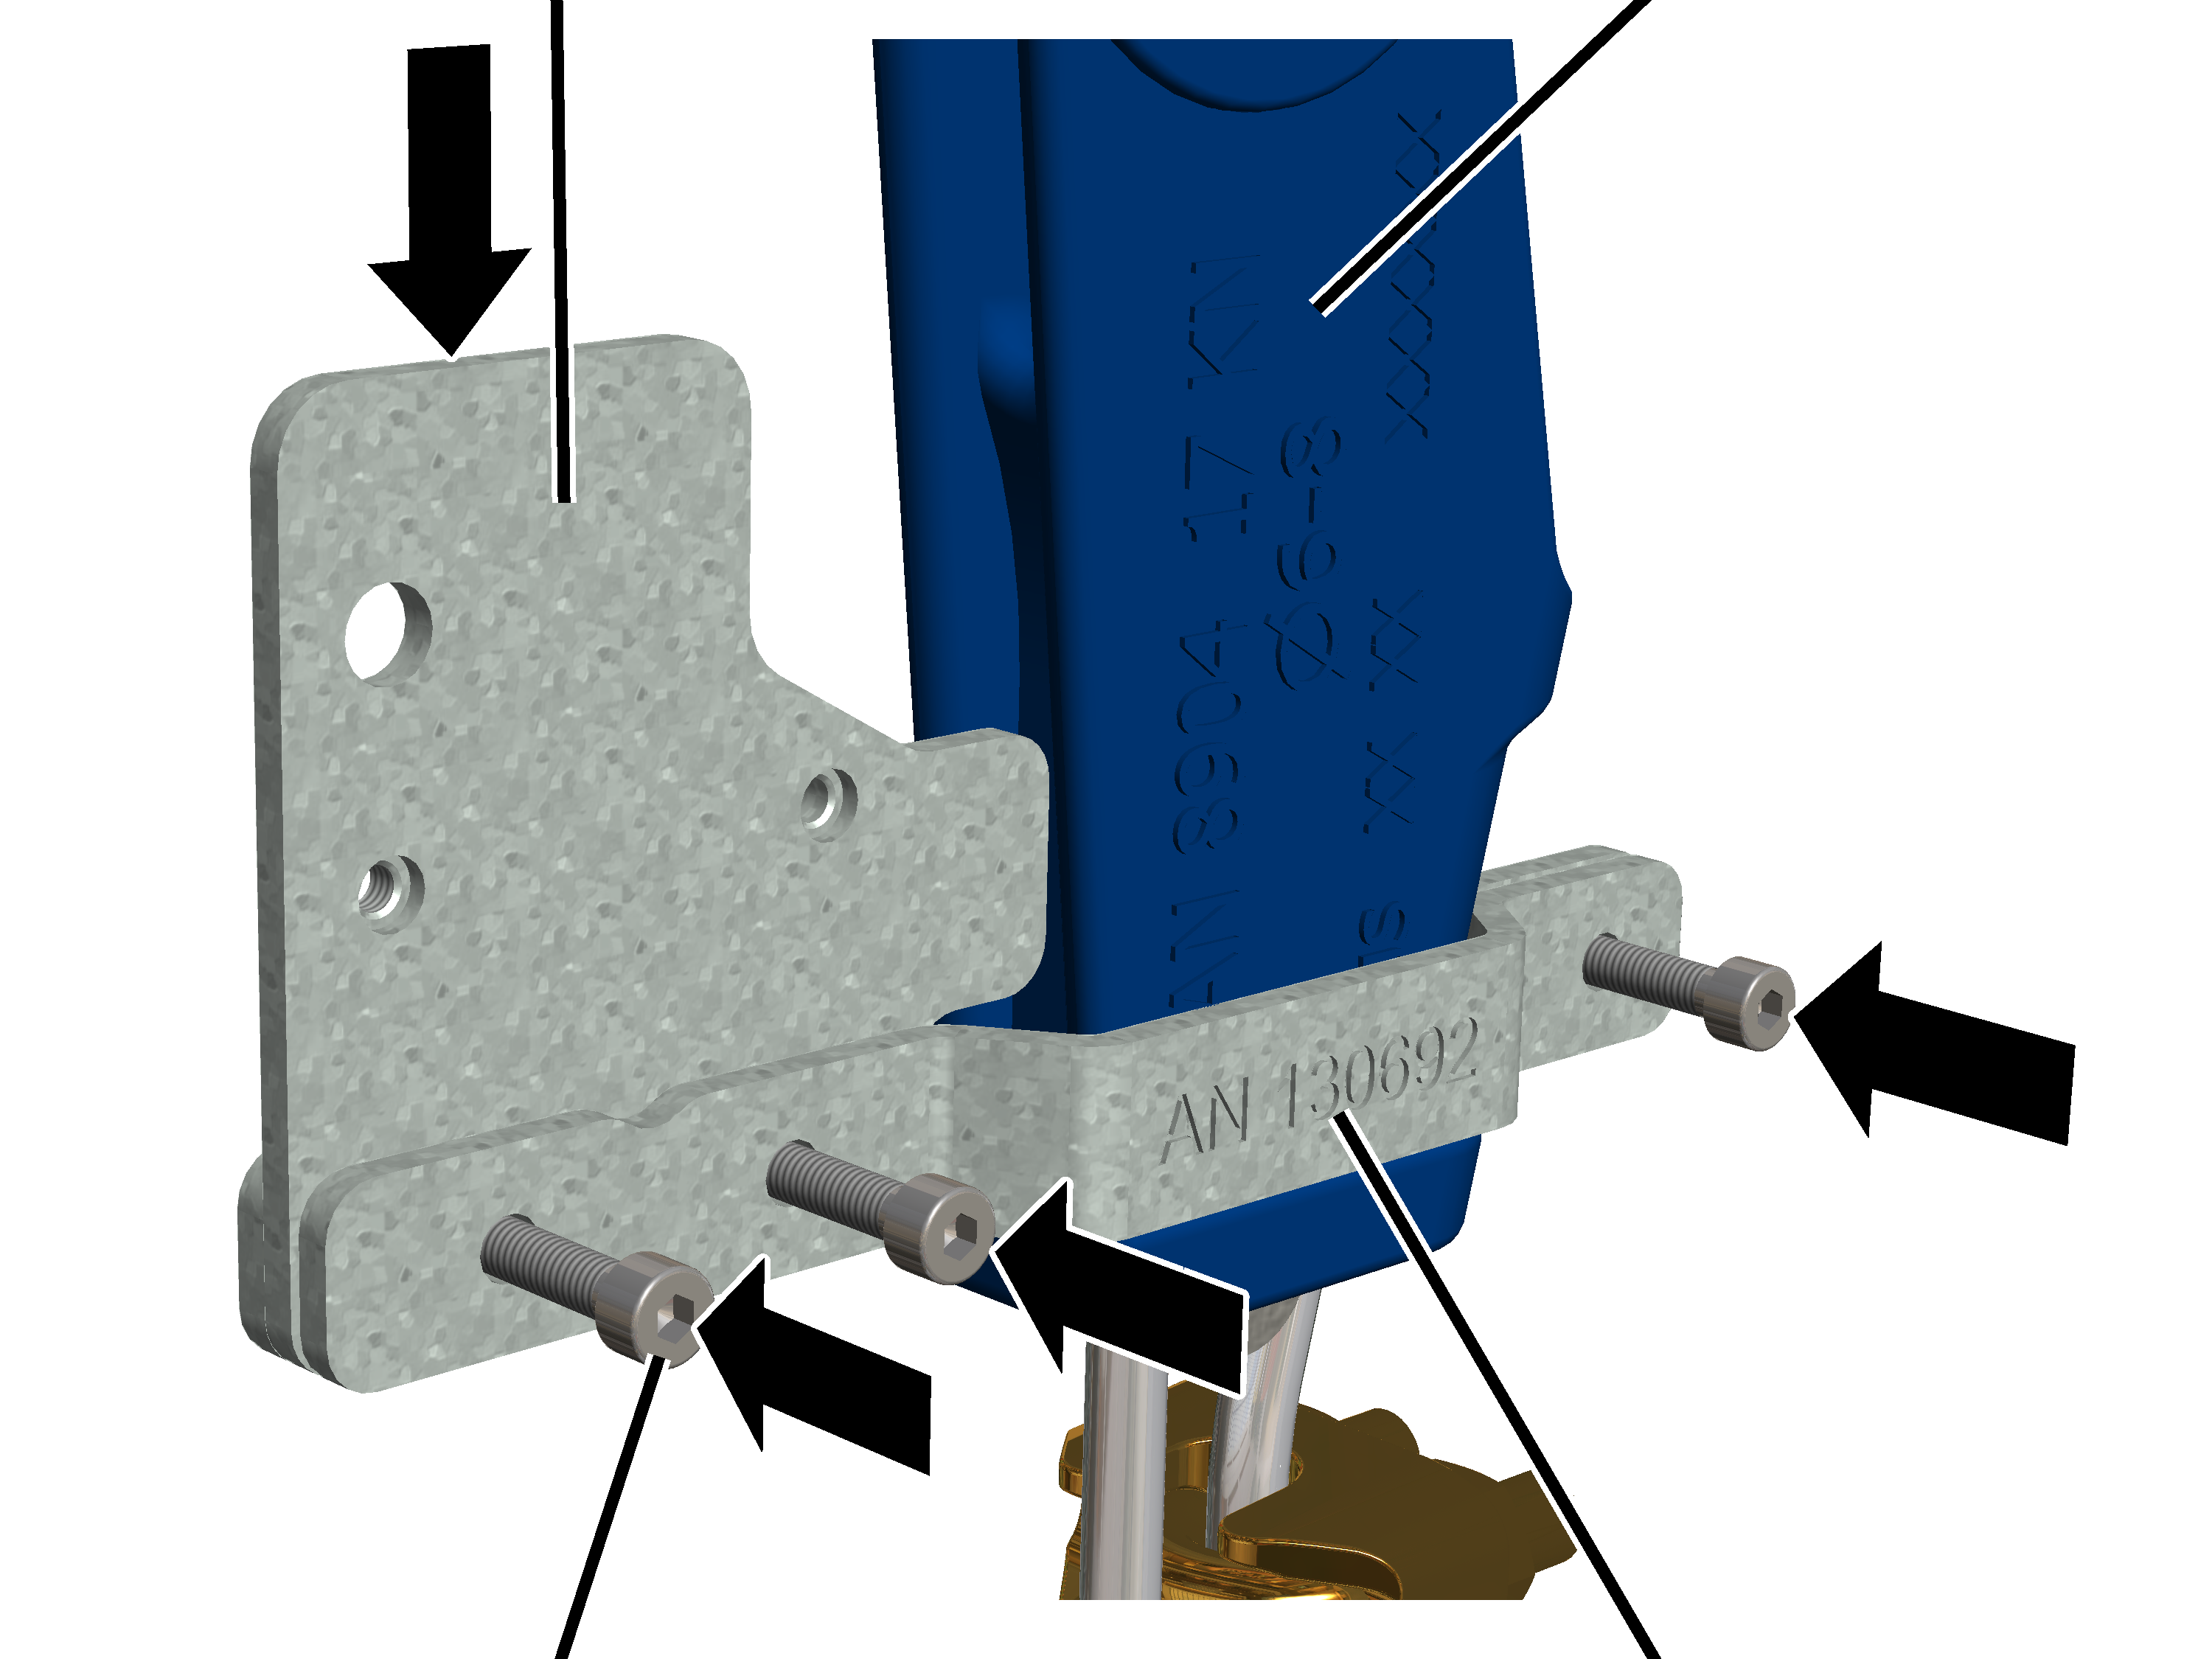
- Zacisnąć uchwyt, płytę i przeciwuchwyt śrubami z łbem walcowym M4x16 (3x) wokół kieszeni liny.
- Wkręcić śruby z łbem walcowym M4x16 (3x) w nakrętki wprasowane w przeciwuchwyt. 5 Nm.
nakrętka wprasowanamiernik nachylenia
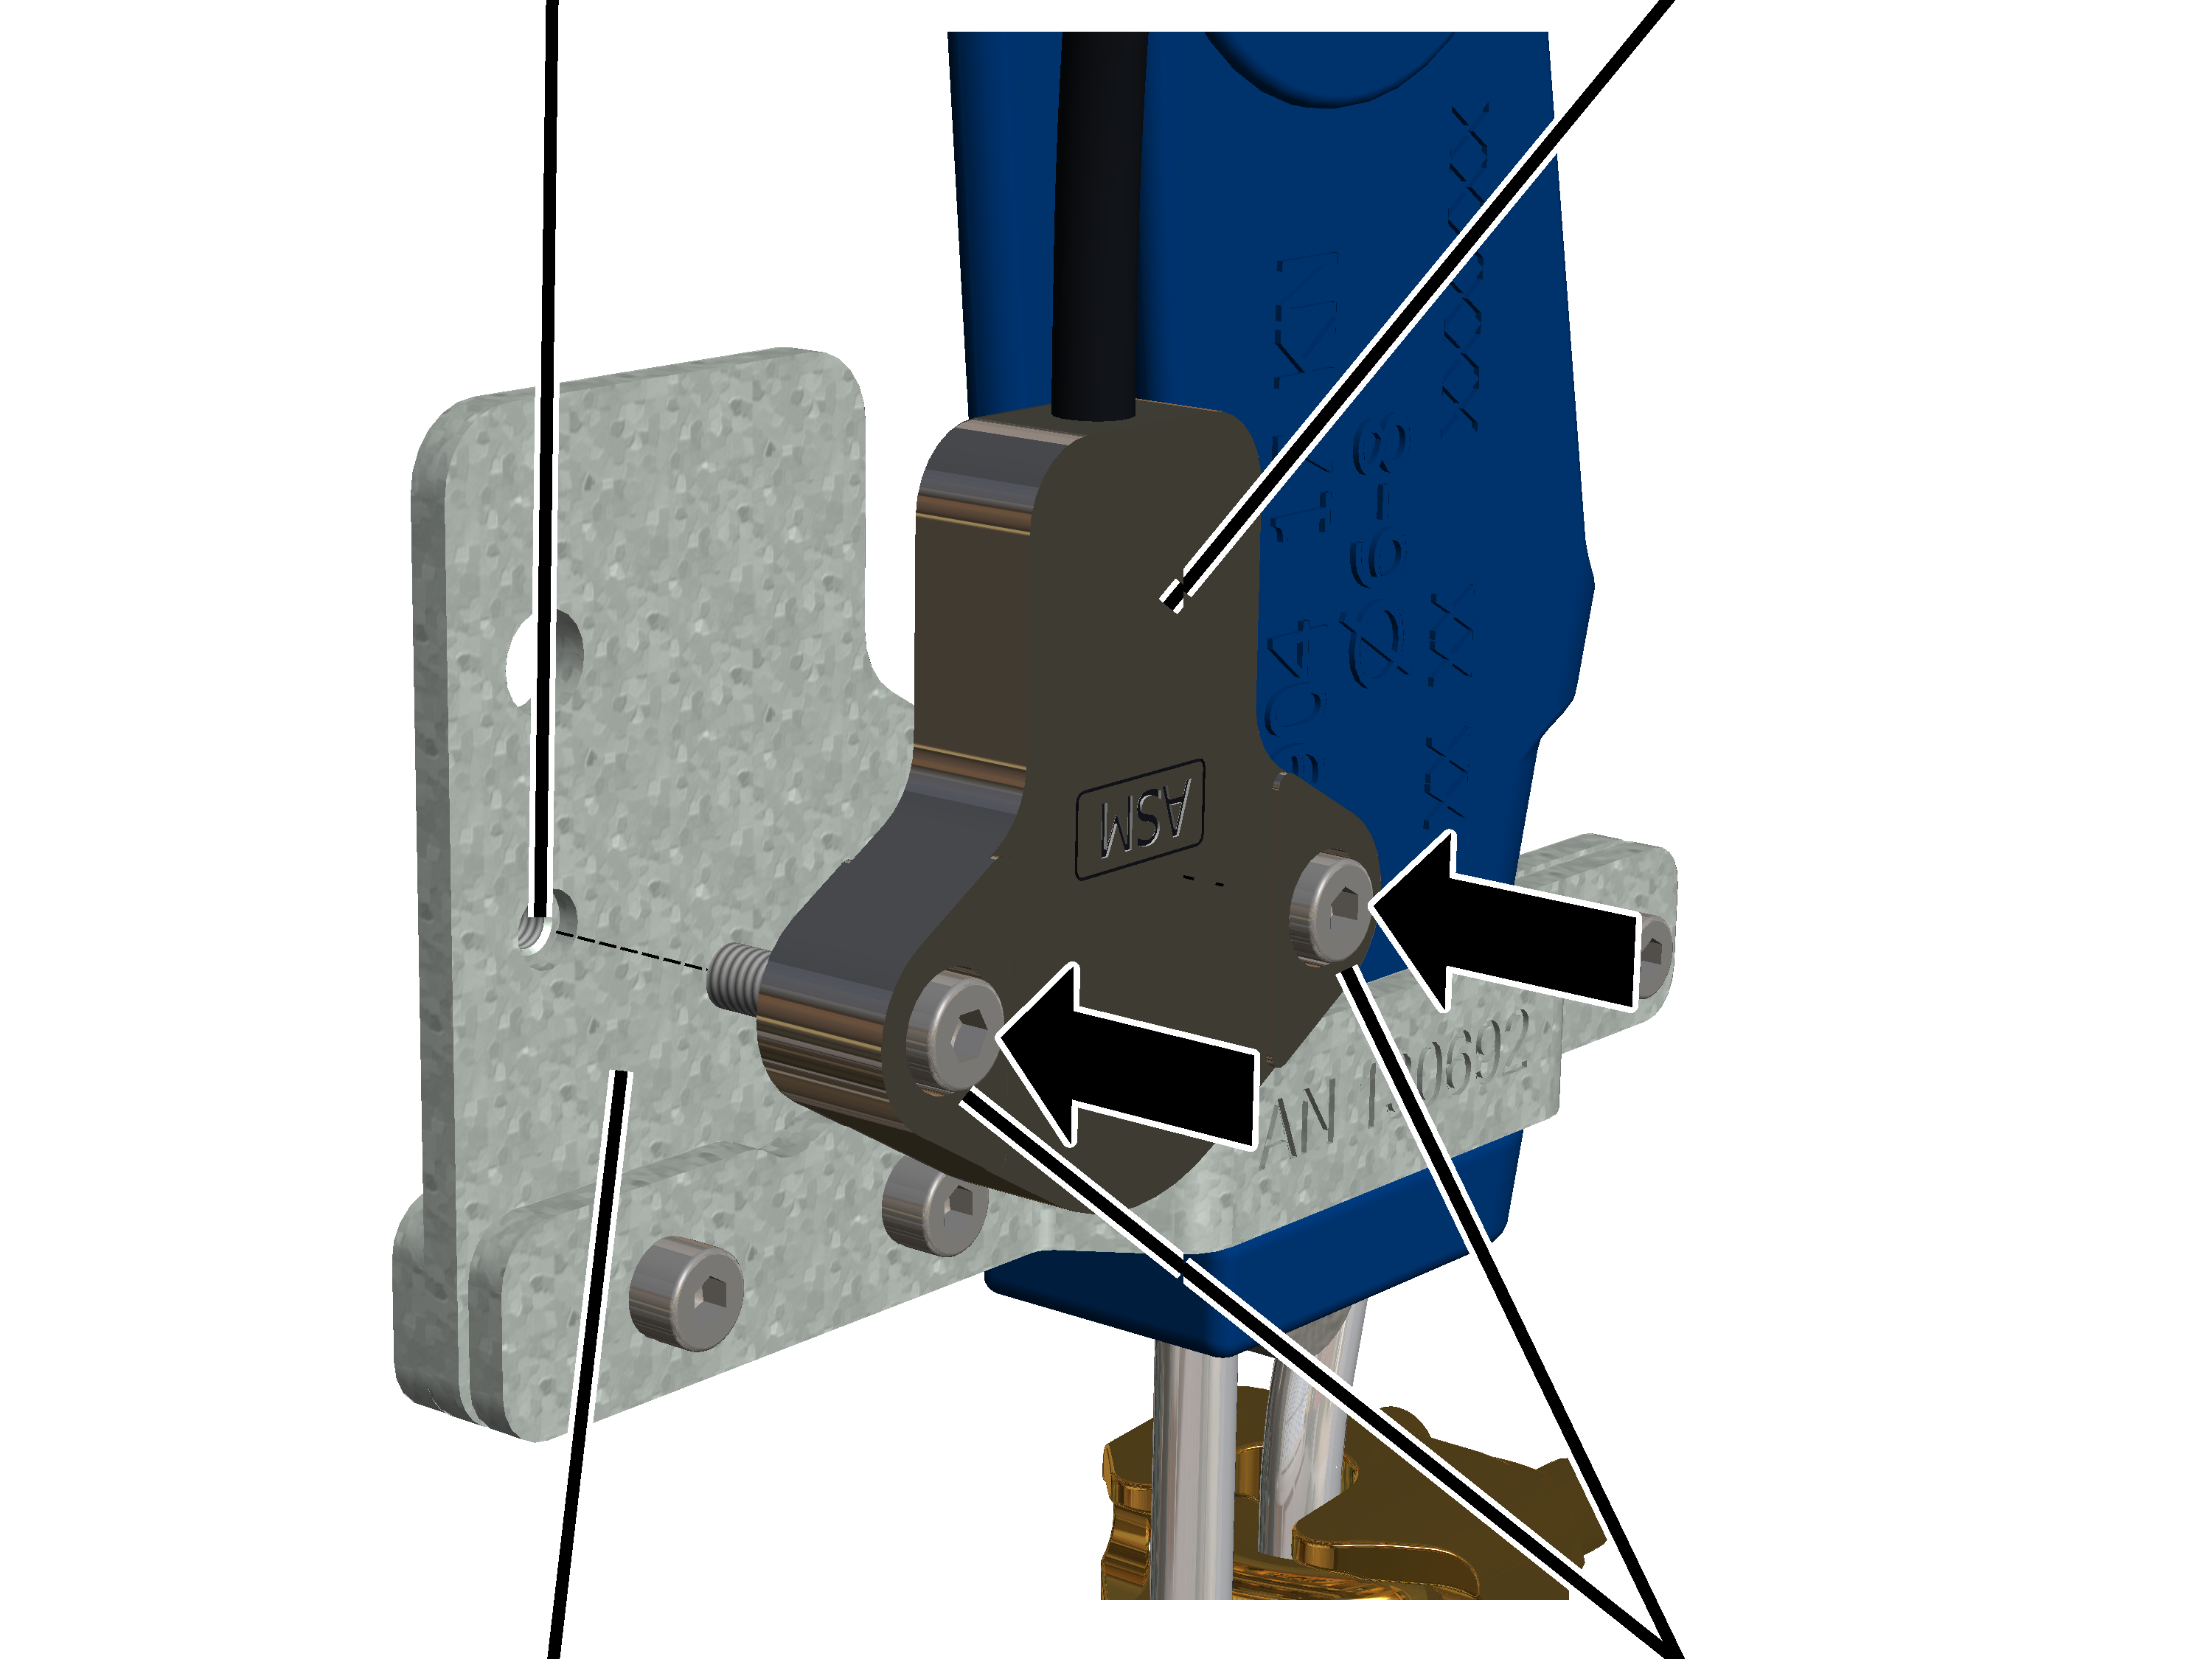
- Przykręcić miernik nachylenia śrubami z łbem walcowym M4x16 (2x) do płyty. 5 Nm.
Na odwrotnej stronie płyty są wprasowane nakrętki, w które wkręca się śruby z łbem walcowym.
Dotyczy tylko wciągnika linowego D z olinowaniem 4/2 lub 8/2 i GM 5000
We wciągniku linowym D GM 5000 z olinowaniem 4/2 lub 8/2 płyta spawana jest przyspawana od wewnątrz do bocznej płyty uchwytu dla trawersy krążków zwrotnych, do której jest mocowany wodzik.
śruba żebrowana M6x12płyta spawana
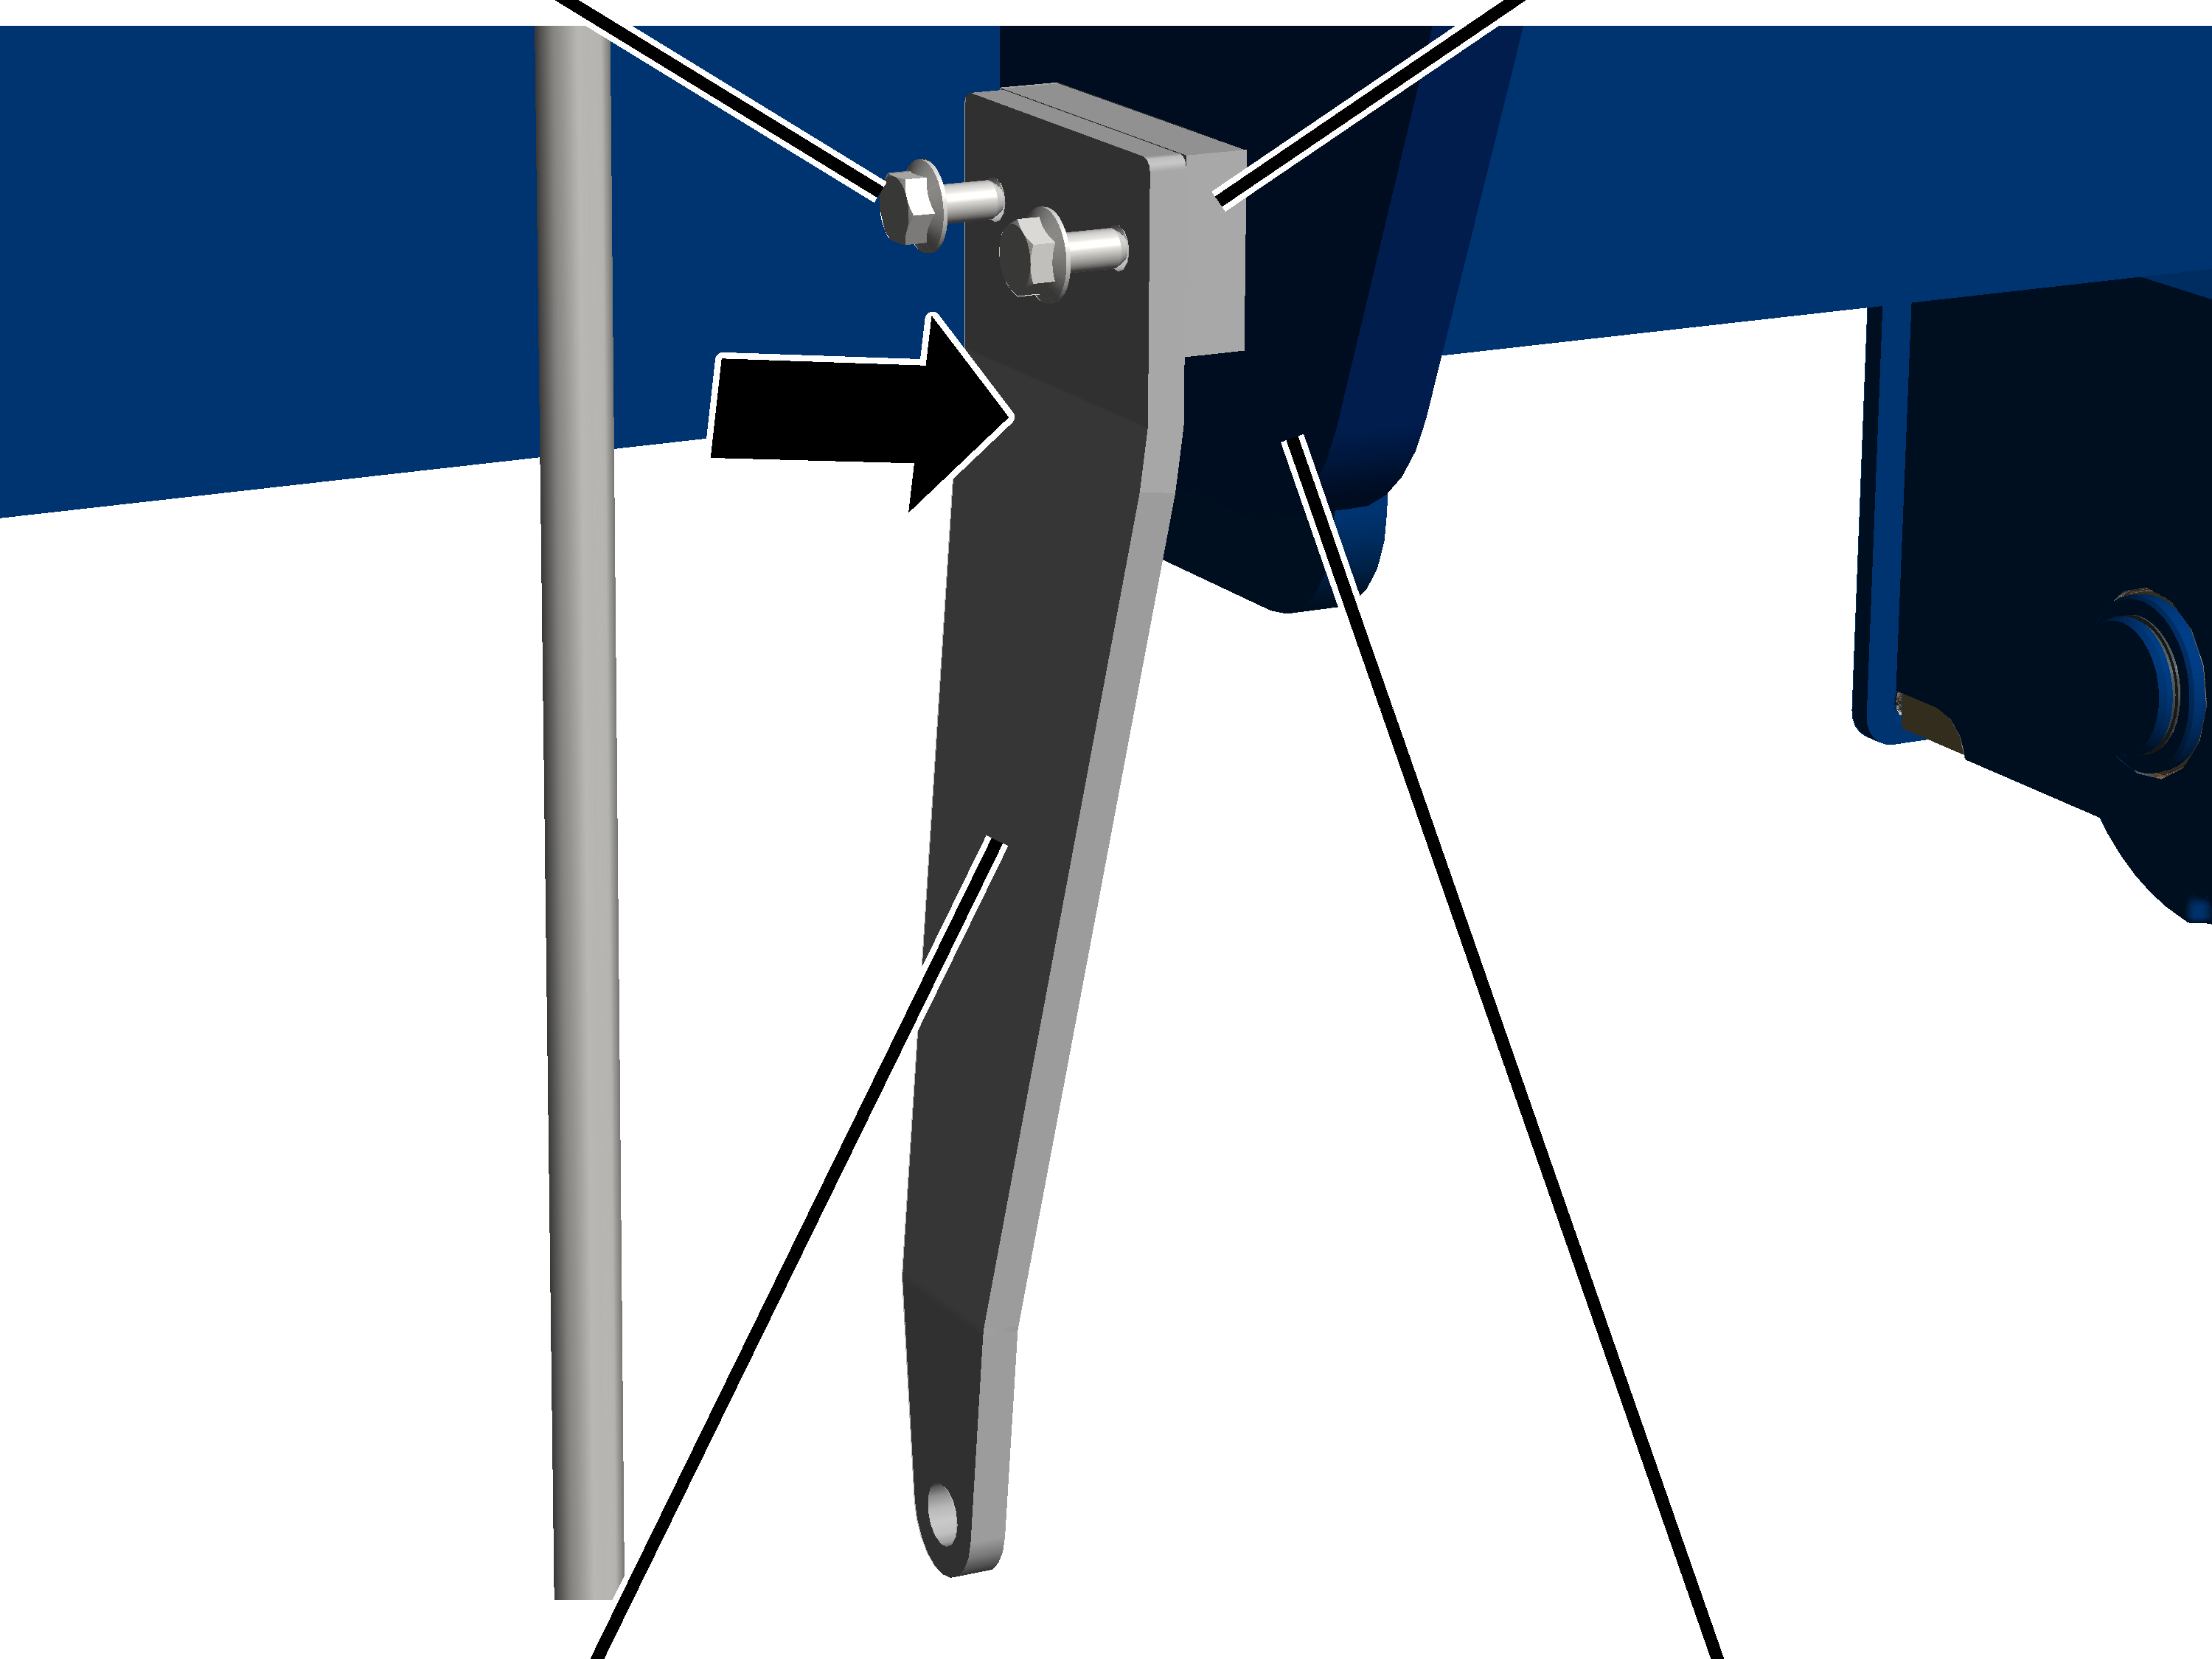
- Przykręcić uchwyt śrubami żebrowanymi M6x12 (2x) do płyty spawanej od wewnątrz płyty bocznej. 19 Nm.
śruba z łbem sześciokątnym M6x25uchwyt
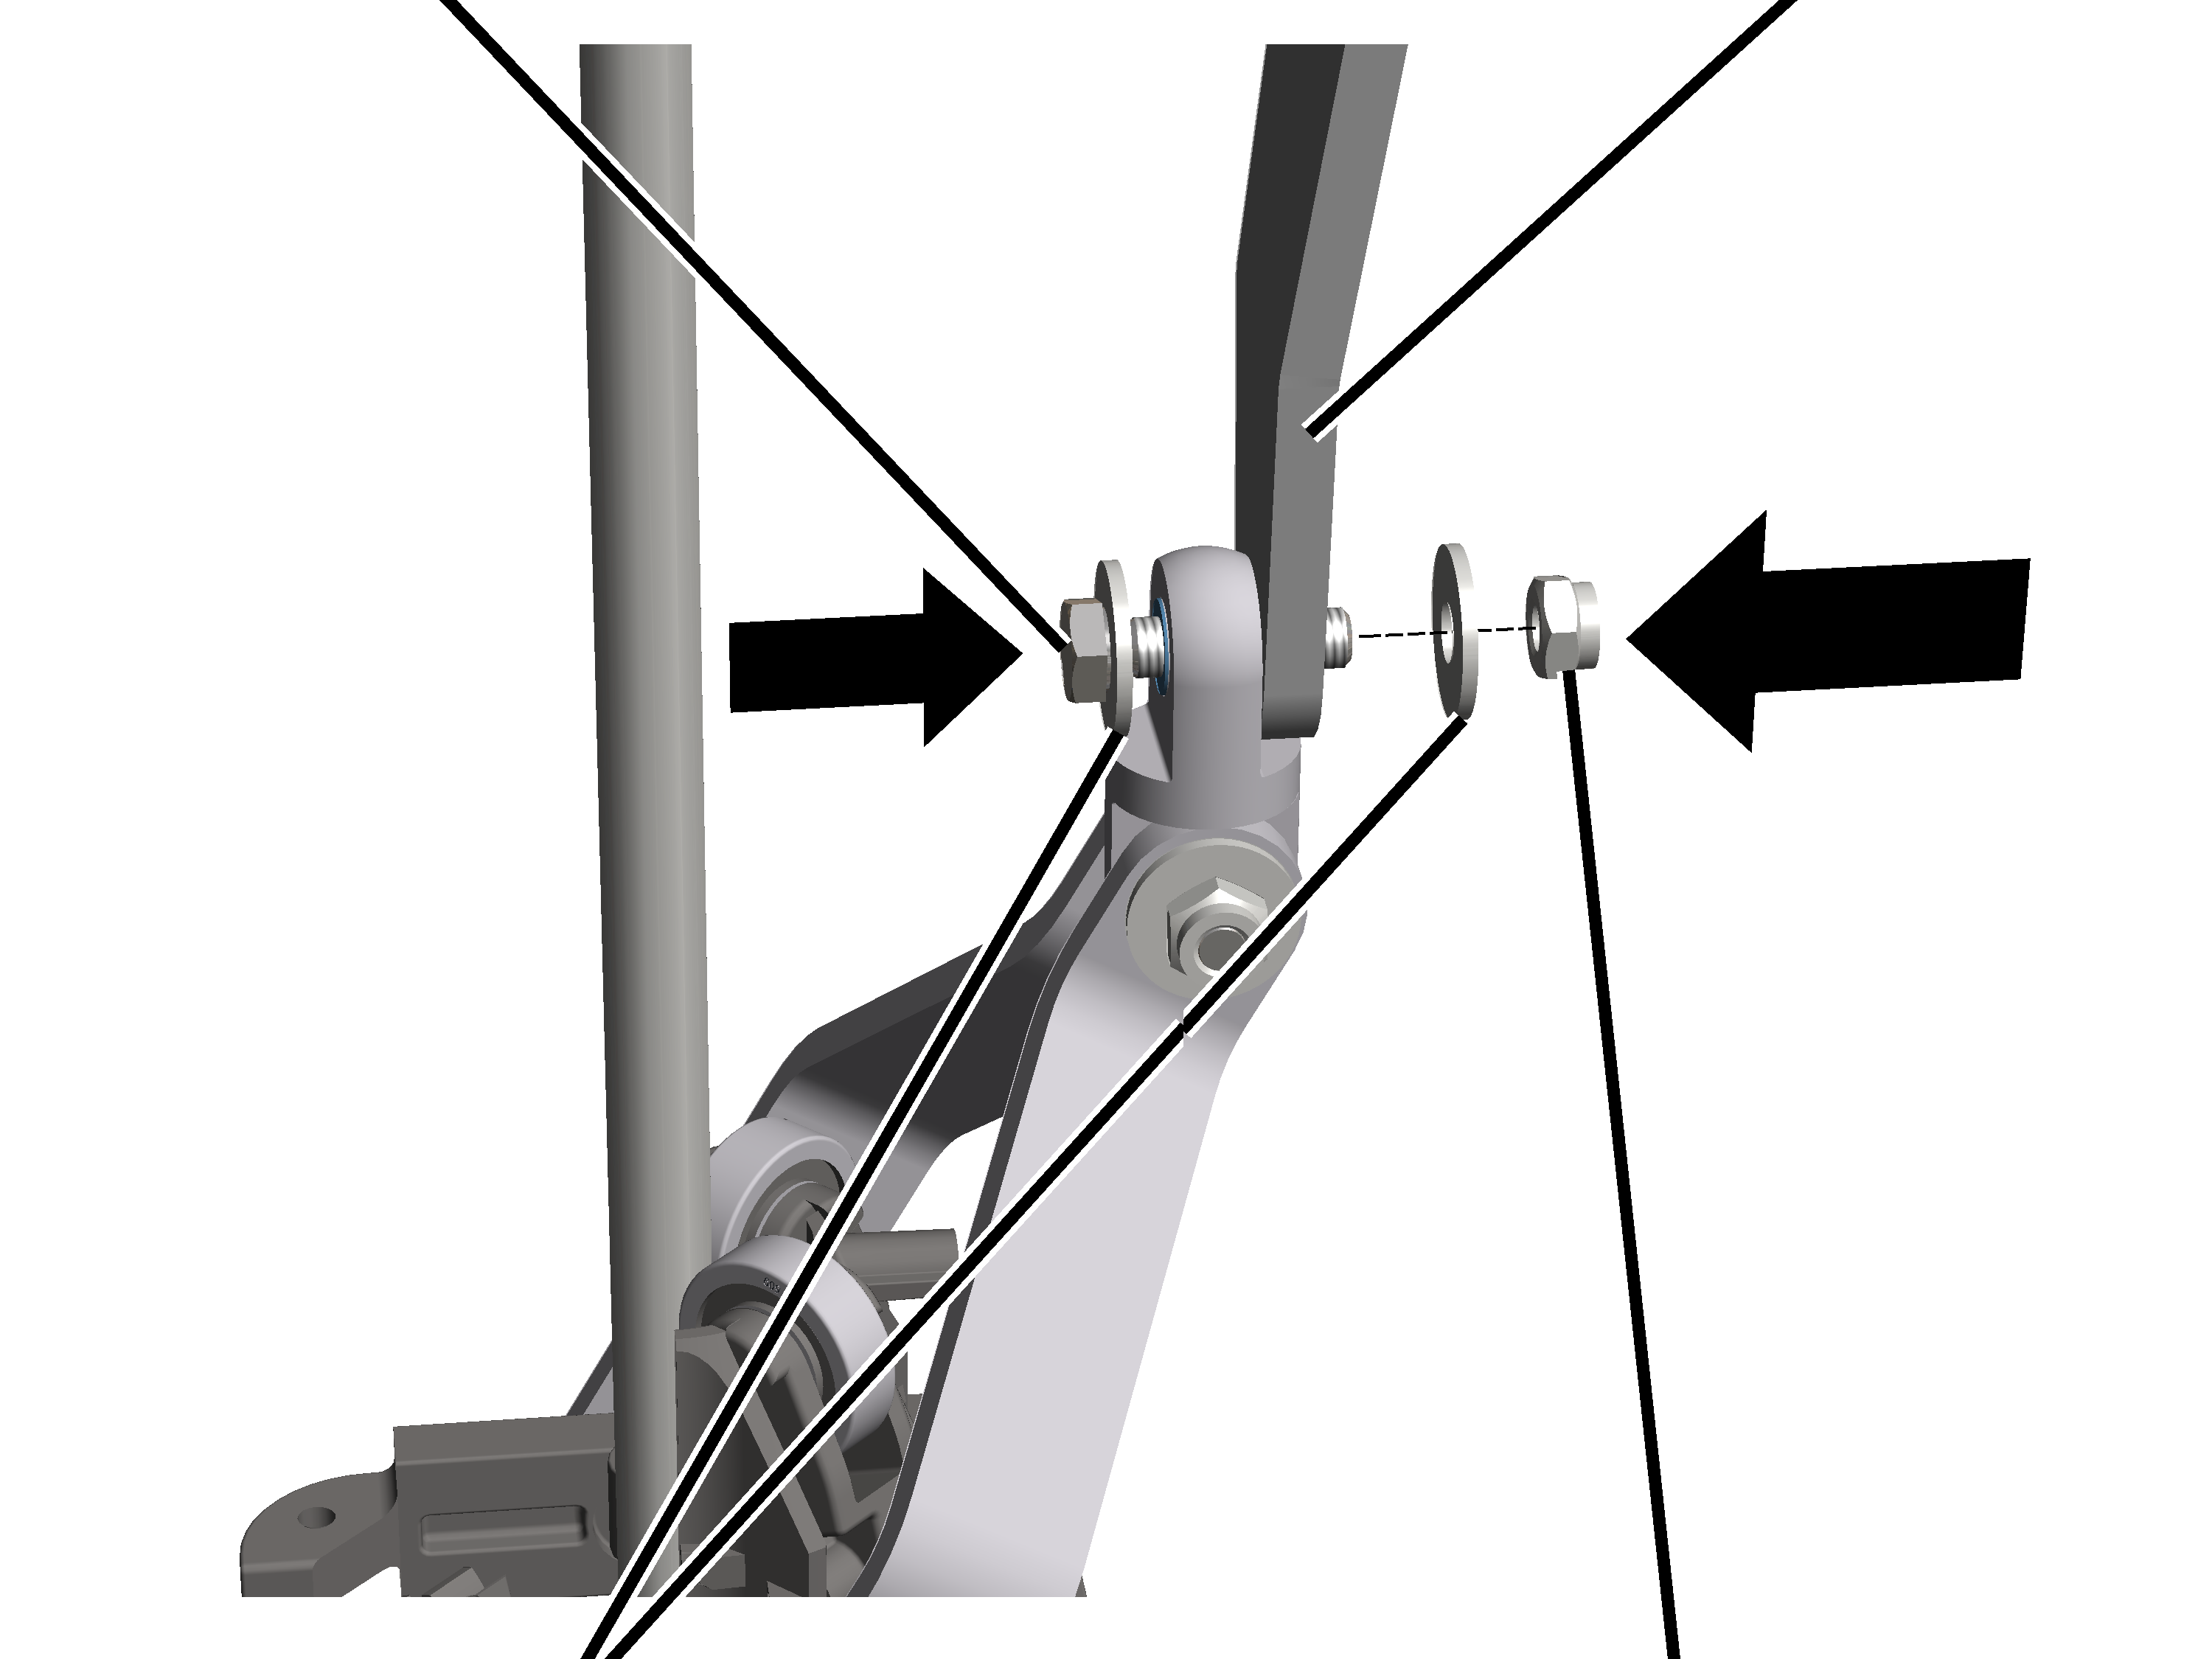
- Śrubę z łbem sześciokątnym M6x25 z podkładką przetknąć przez zawieszenie krzyżowe na ramieniu nośnym i przez uchwyt.
- Nakrętkę M6 z podkładką wsunąć na śrubę z łbem sześciokątnym M6x25 i przykręcić. 10 Nm.
uchwyt półokrągły z ramieniem nośnym
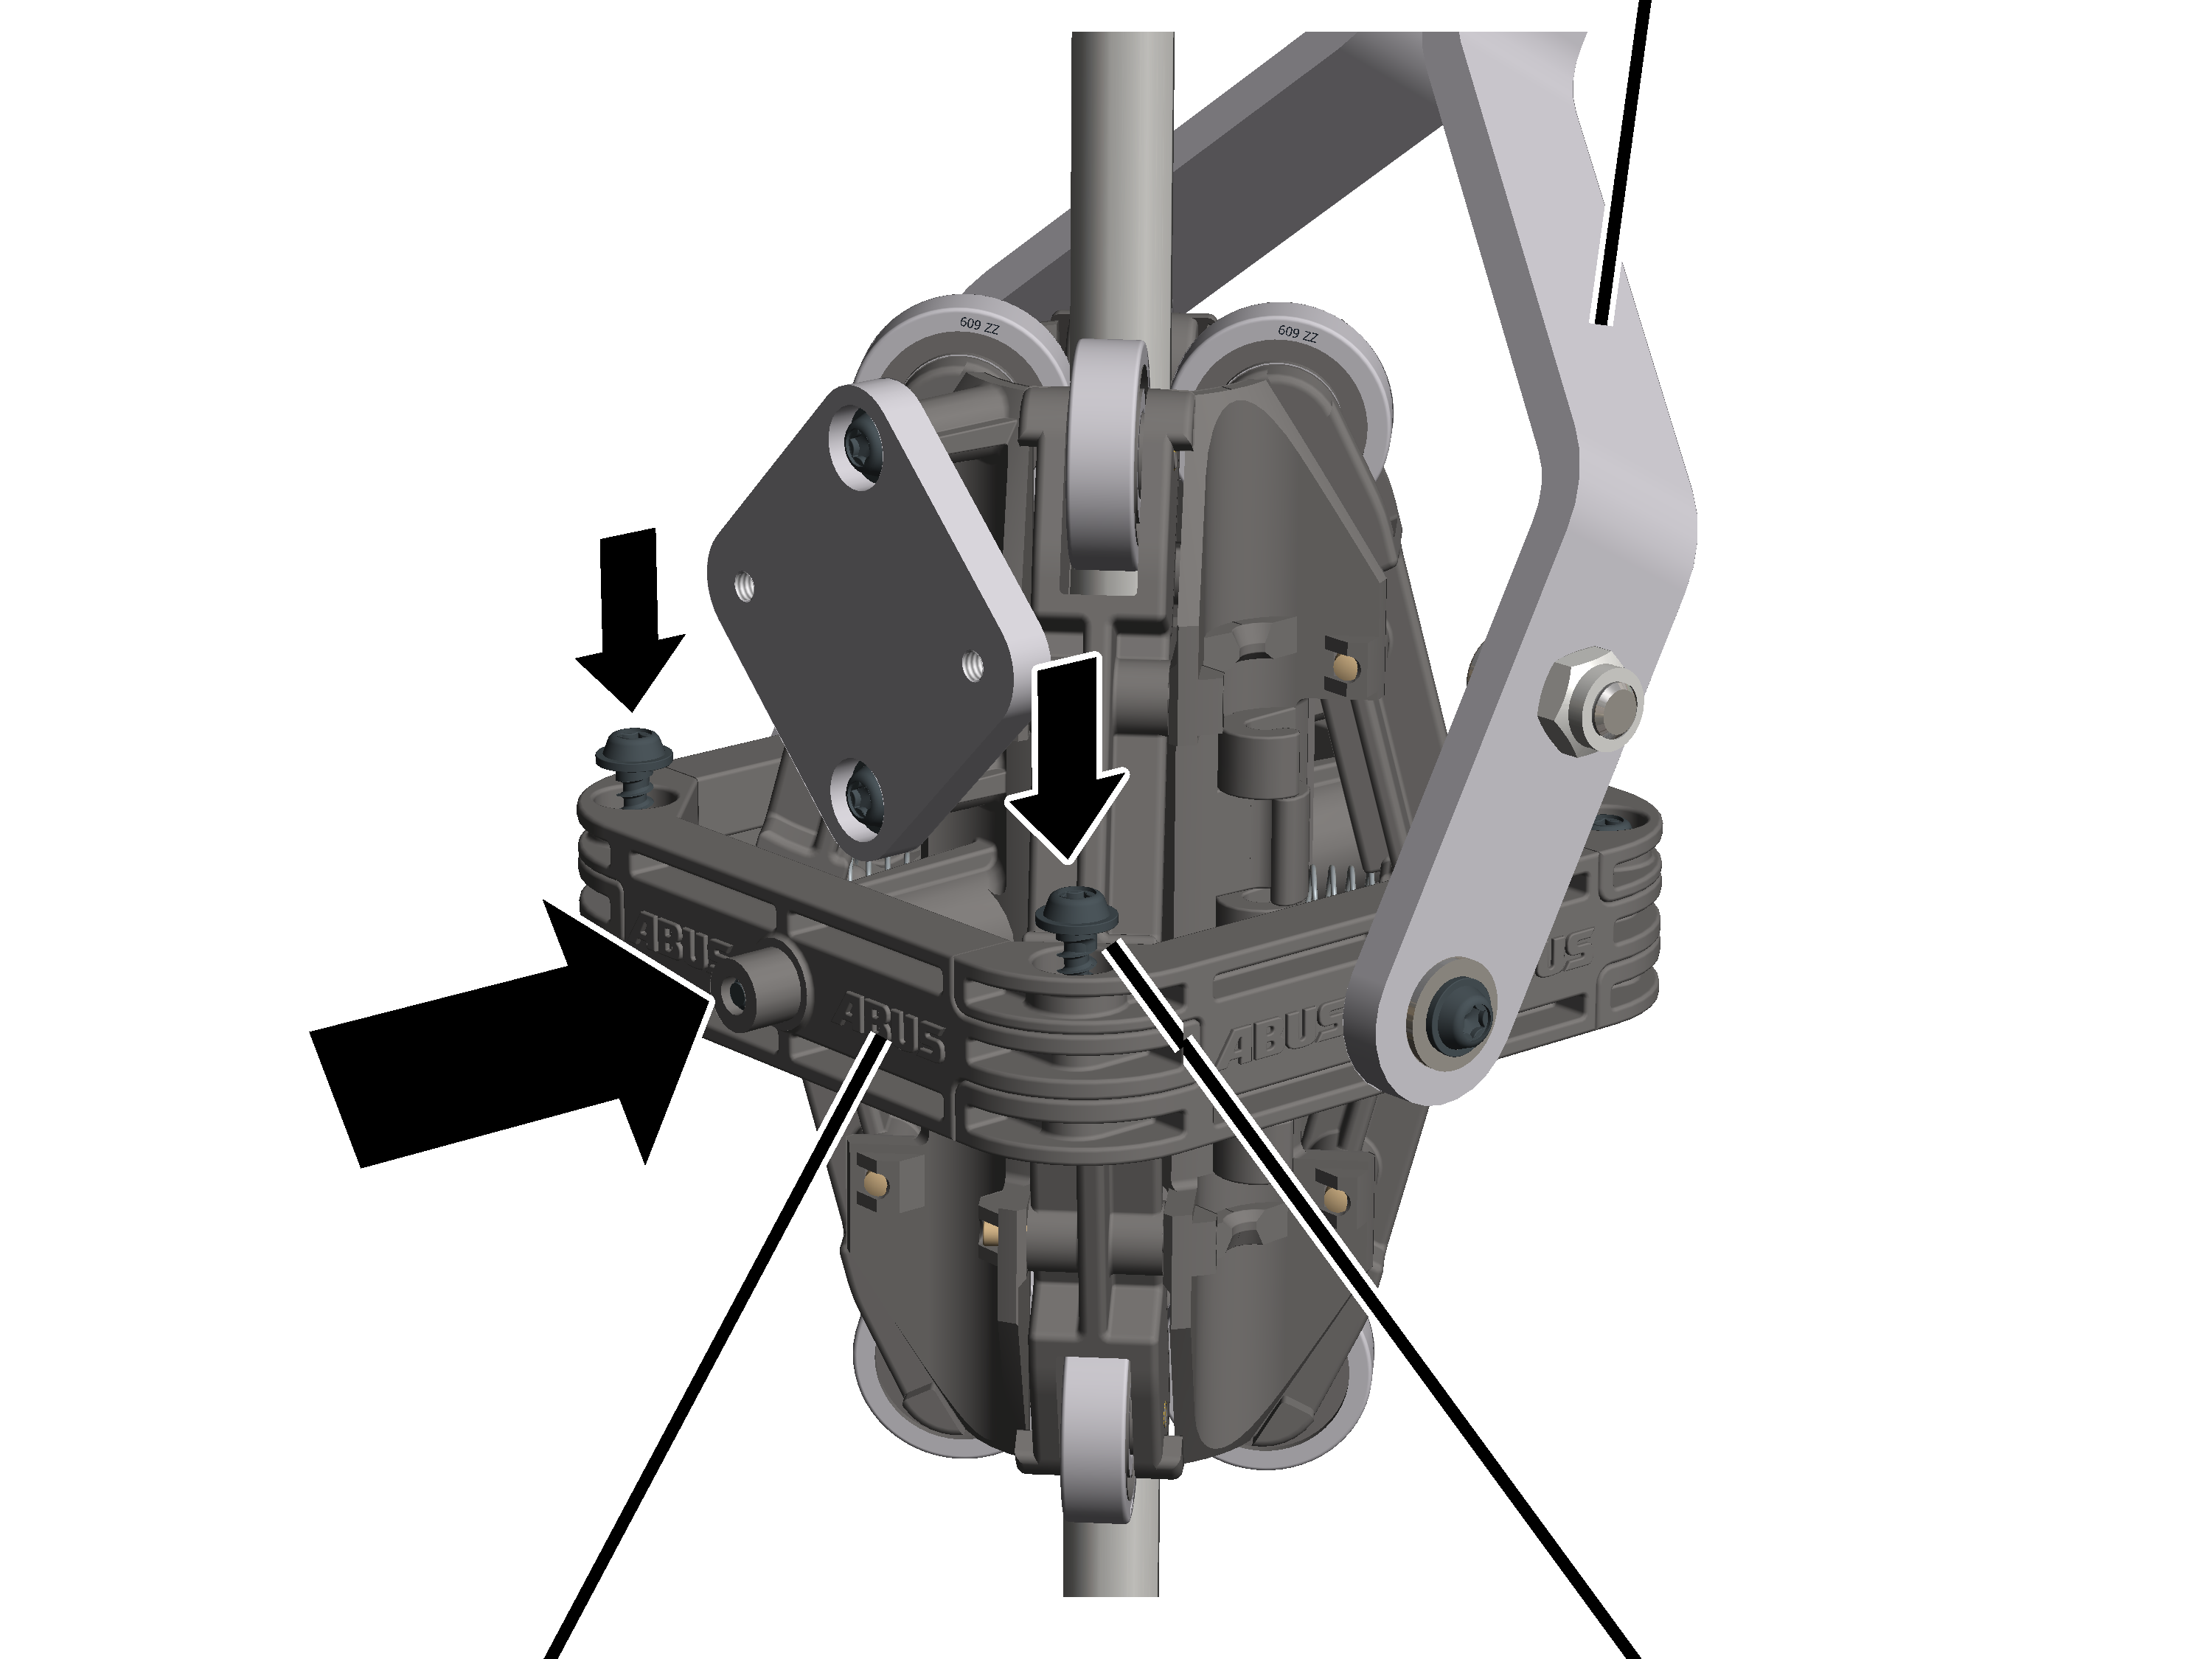
- Poluzowany wcześniej uchwyt półokrągły przykręcić do zmontowanego uchwytu półokrągłego z ramieniem nośnym przy pomocy śrub z łbem soczewkowym K4x17 (2x). 1 Nm.
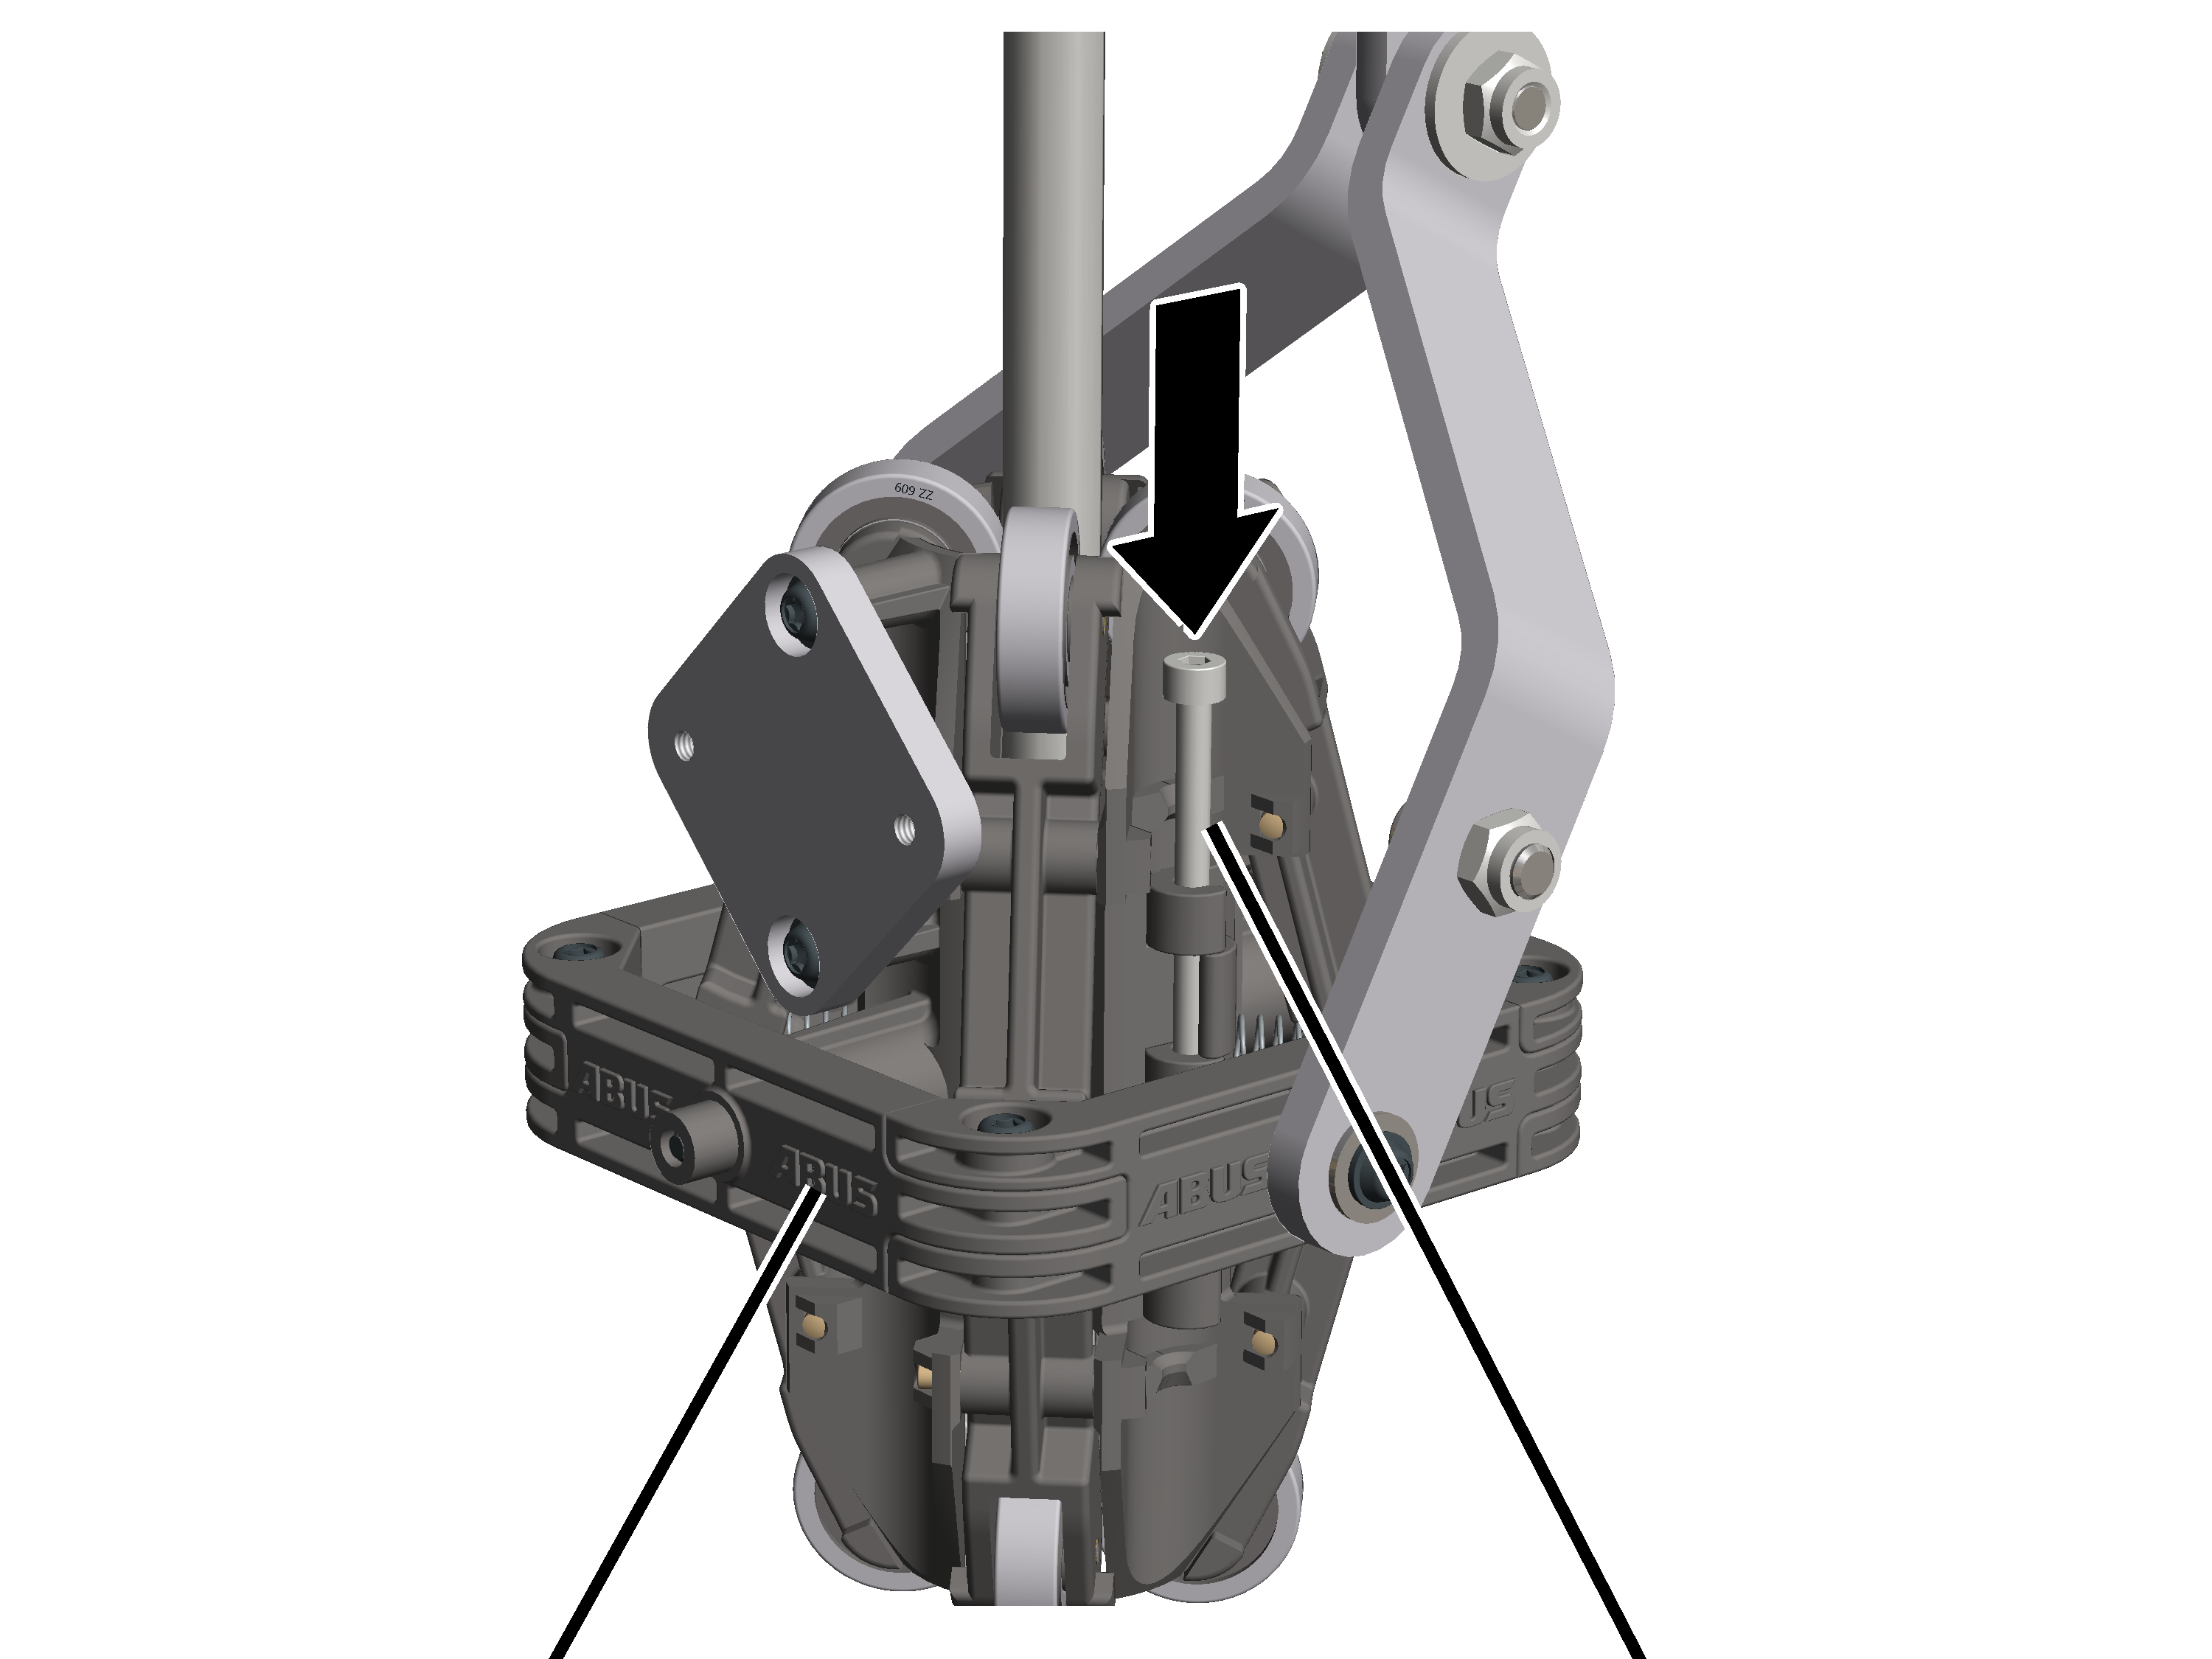
- Wsunąć kołki walcowe (2x) do oporu w uchwyty półokrągłe przez rygiel.
miernik nachyleniapłyta
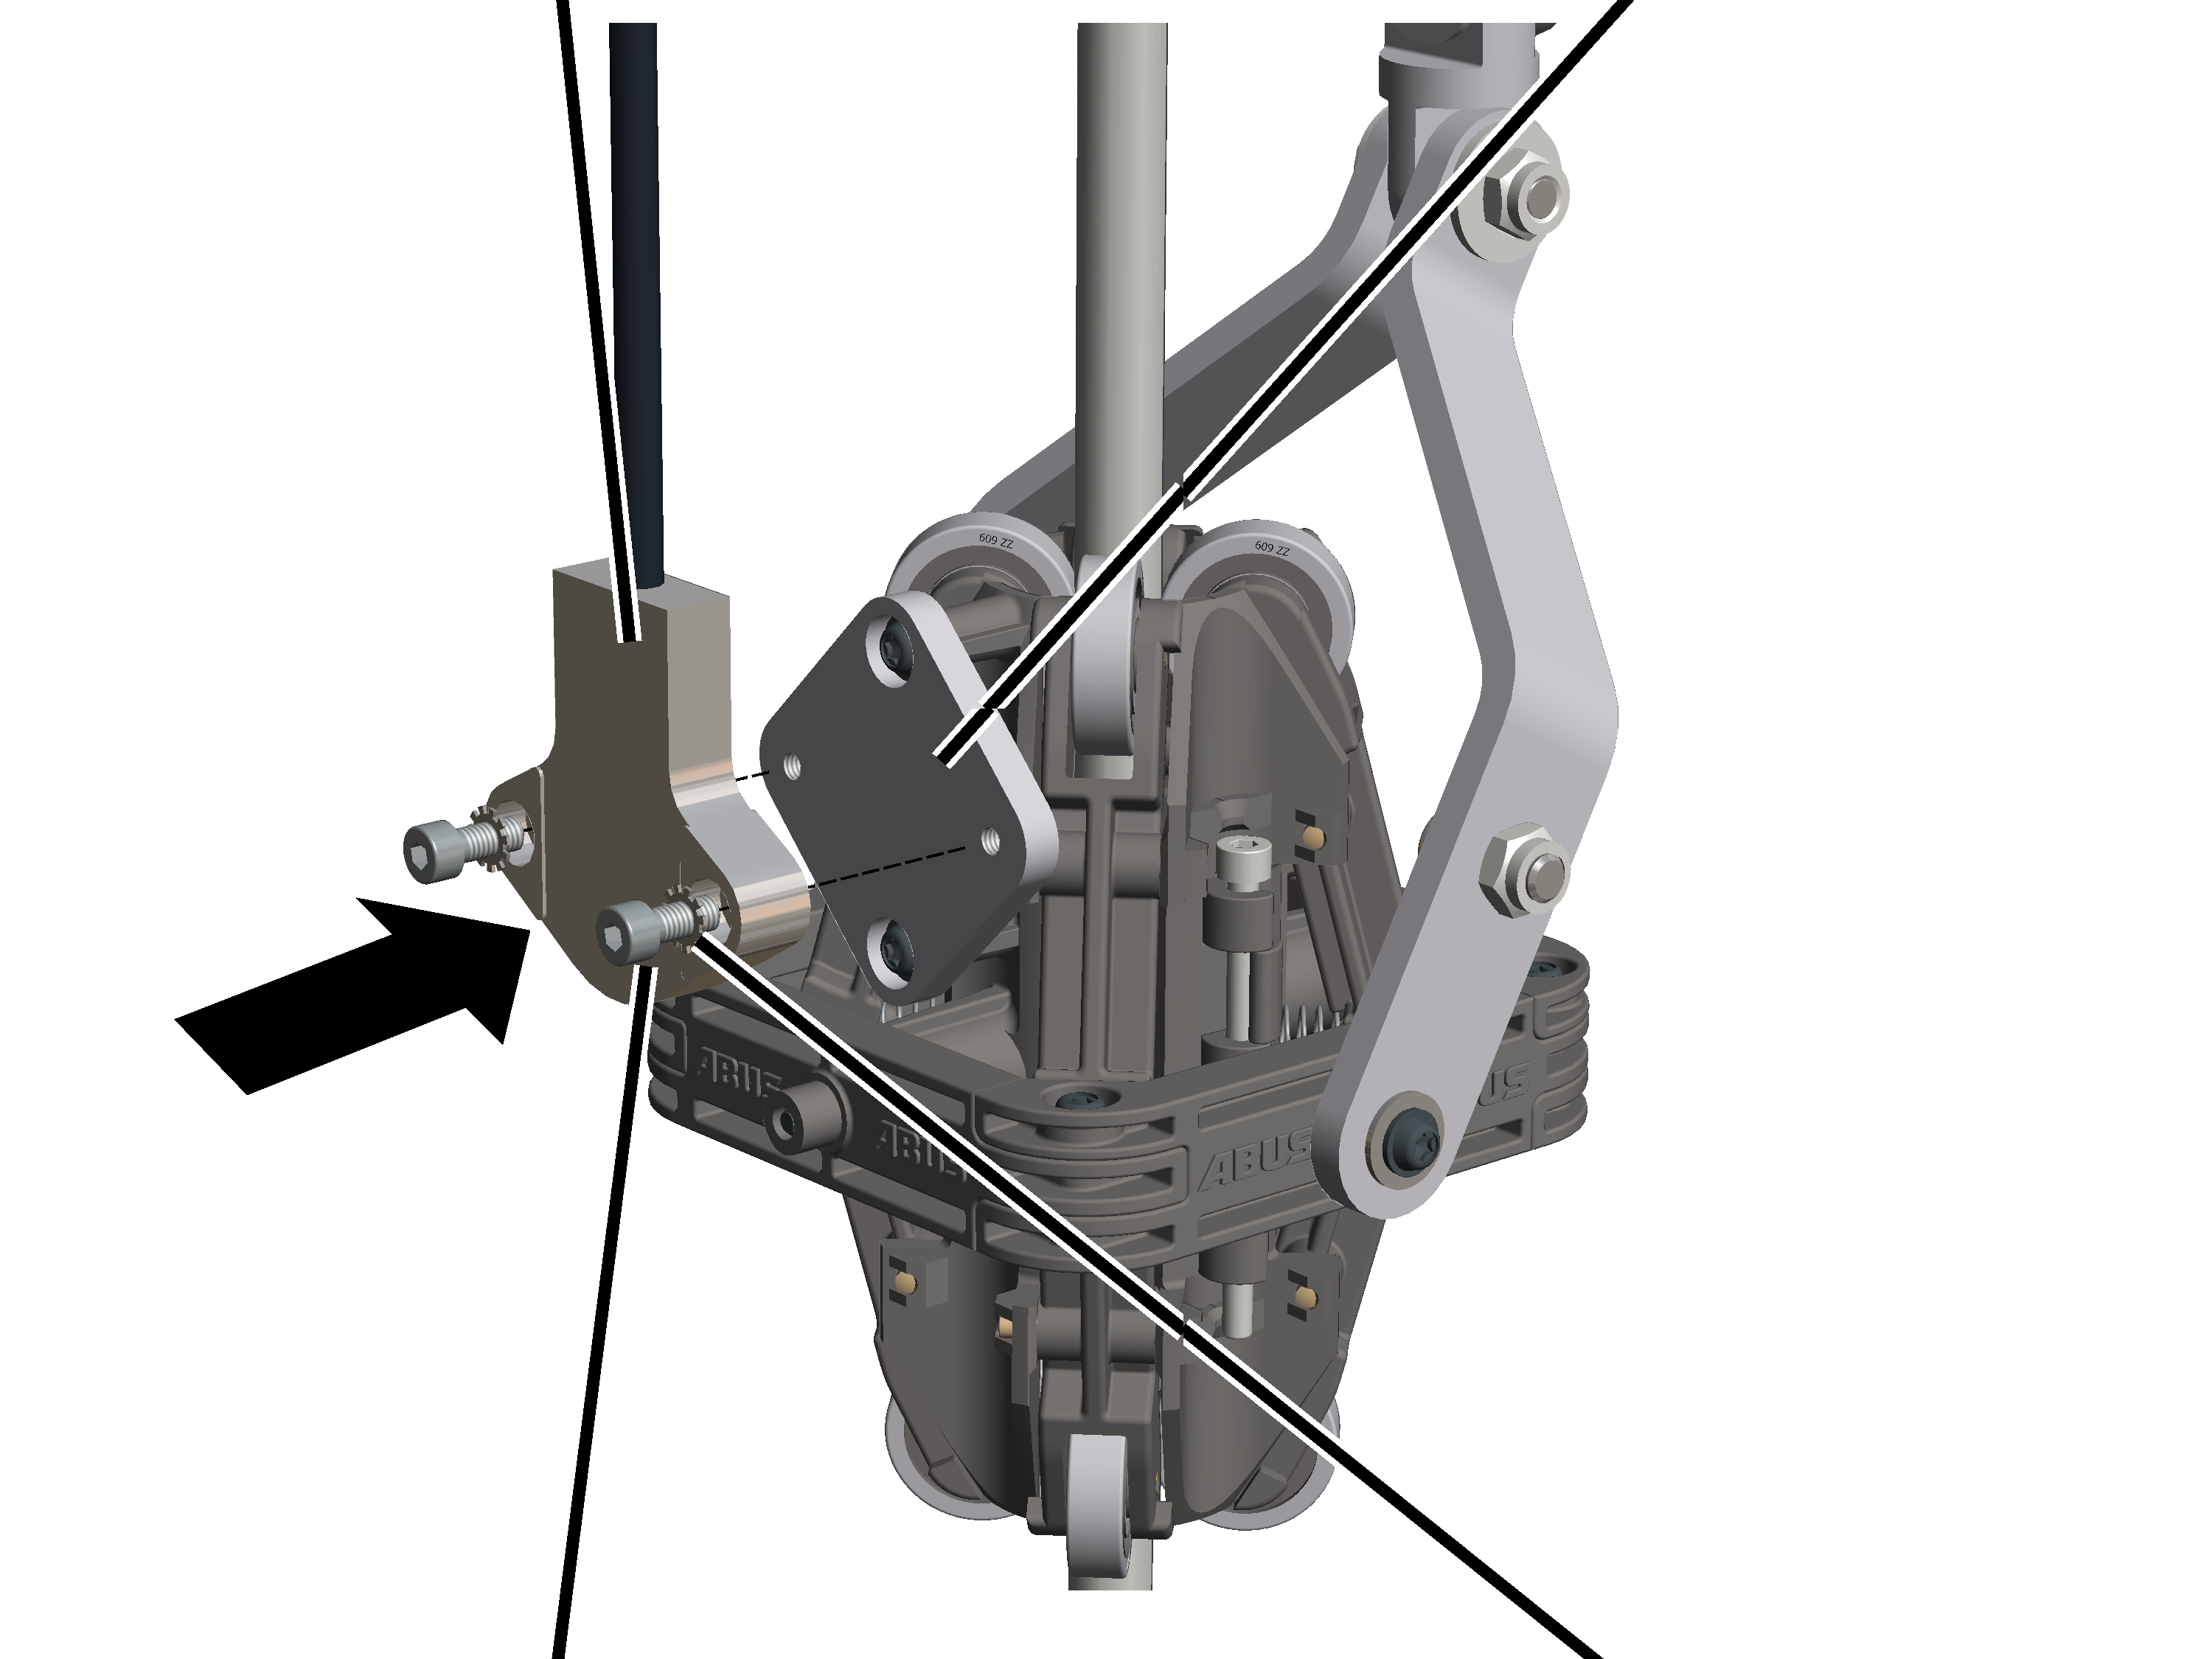
- Przykręcić miernik nachylenia przy pomocy śrub imbusowych M4x12 (2x) i podkładek zabezpieczających (2x) do płyty wodzika liny. 3 Nm.
Dotyczy tylko wciągnika linowego D z olinowaniem 4/2 lub 8/2 i GM 7000
We wciągniku linowym konstrukcji D GM 7000 z olinowaniem 4/2 lub 8/2 płyta spawana jest przyspawana od wewnątrz do bocznej płyty uchwytu dla trawersy krążków zwrotnych, do której jest mocowany wodzik.
śruby żebrowane M6x12płyta spawana
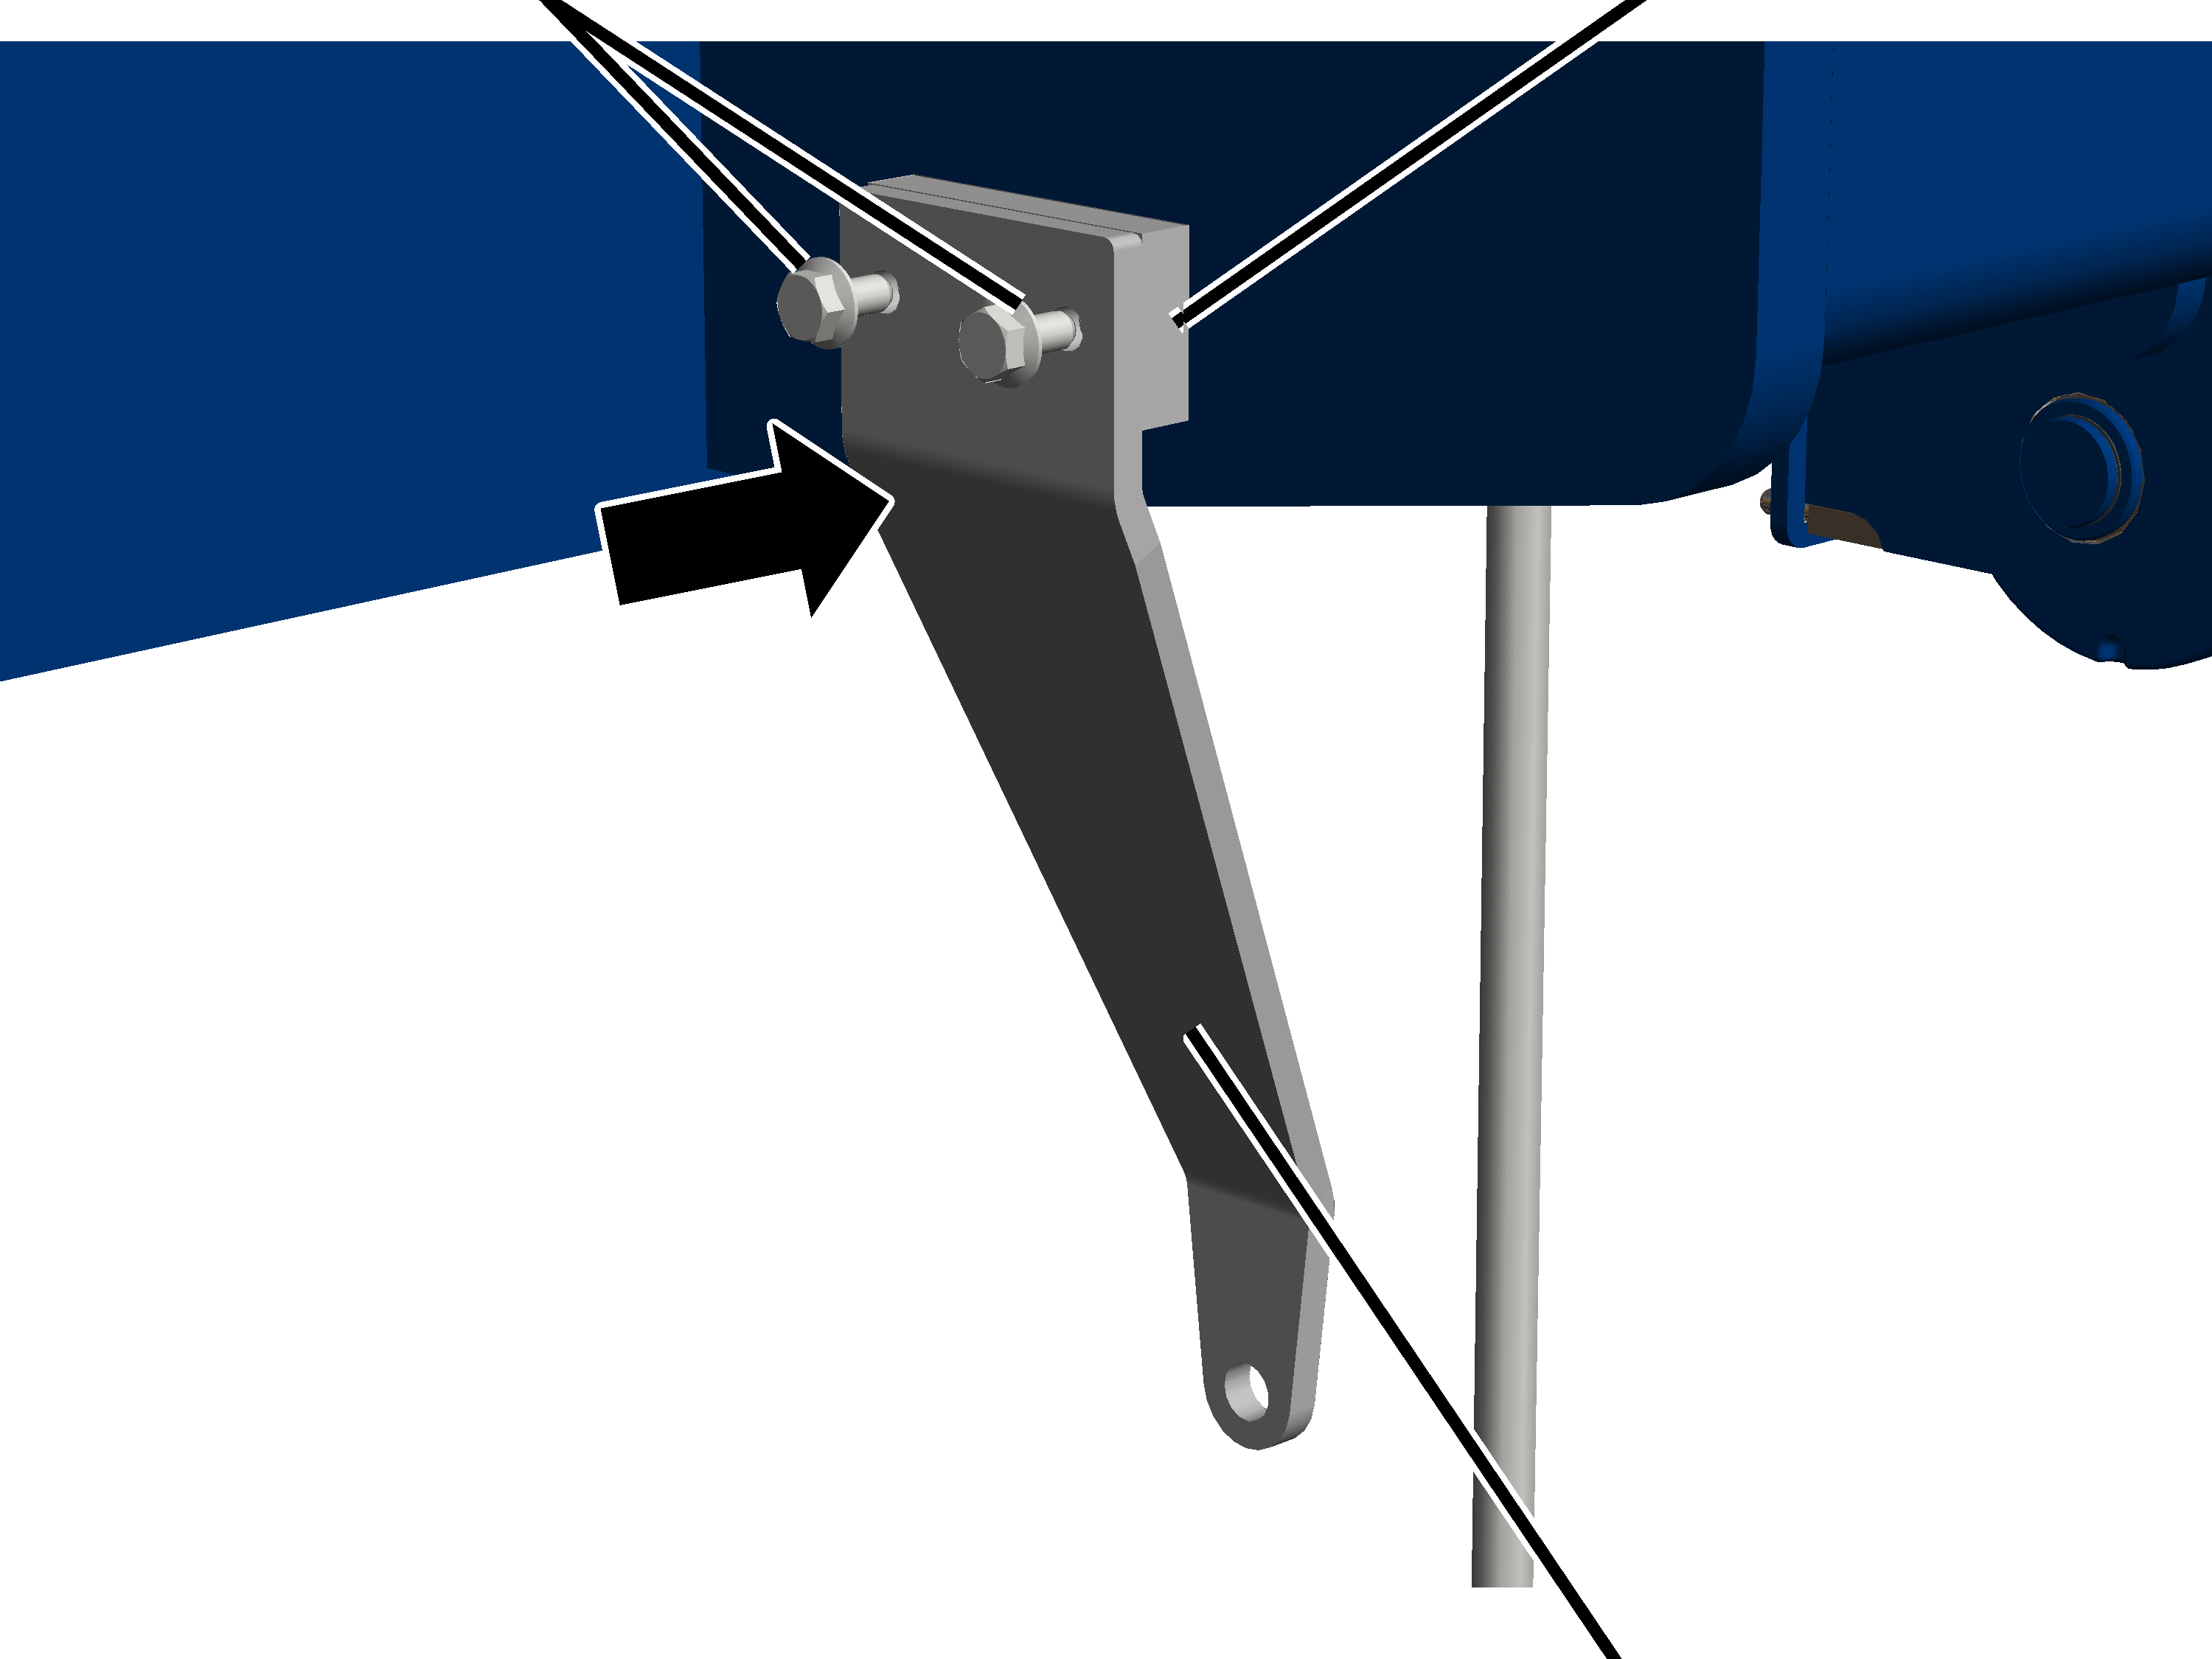
- Przykręcić uchwyt śrubami żebrowanymi M6x12 (2x) do płyty spawanej na zewnątrz płyty bocznej. 19 Nm.
śruba z łbem sześciokątnym M6x25uchwyt
- Śrubę z łbem sześciokątnym M6x25 z podkładką przetknąć przez zawieszenie krzyżowe na ramieniu nośnym i przez uchwyt.
- Nakrętkę M6 z podkładką wsunąć na śrubę z łbem sześciokątnym M6x25 i przykręcić. 10 Nm.
uchwyt półokrągły z ramieniem nośnym
- Przykręcić uchwyt półokrągły do uchwytu półokrągłego z ramieniem nośnym przy pomocy śrub z łbem soczewkowym K4x17 (2x). 1 Nm.
- Wsunąć kołki walcowe (2x) do oporu w uchwyty półokrągłe przez rygiel.
miernik nachyleniapłyta
- Przykręcić miernik nachylenia przy pomocy śrub imbusowych M4x12 (2x) i podkładek zabezpieczających (2x) do płyty wodzika liny. 10 Nm.
Dotyczy tylko wciągnika linowego Z
We wciągniku linowym konstrukcji Z jest przyspawana od dołu ramy wózka płyta spawana, do której jest mocowany wodzik liny.
płyta spawana
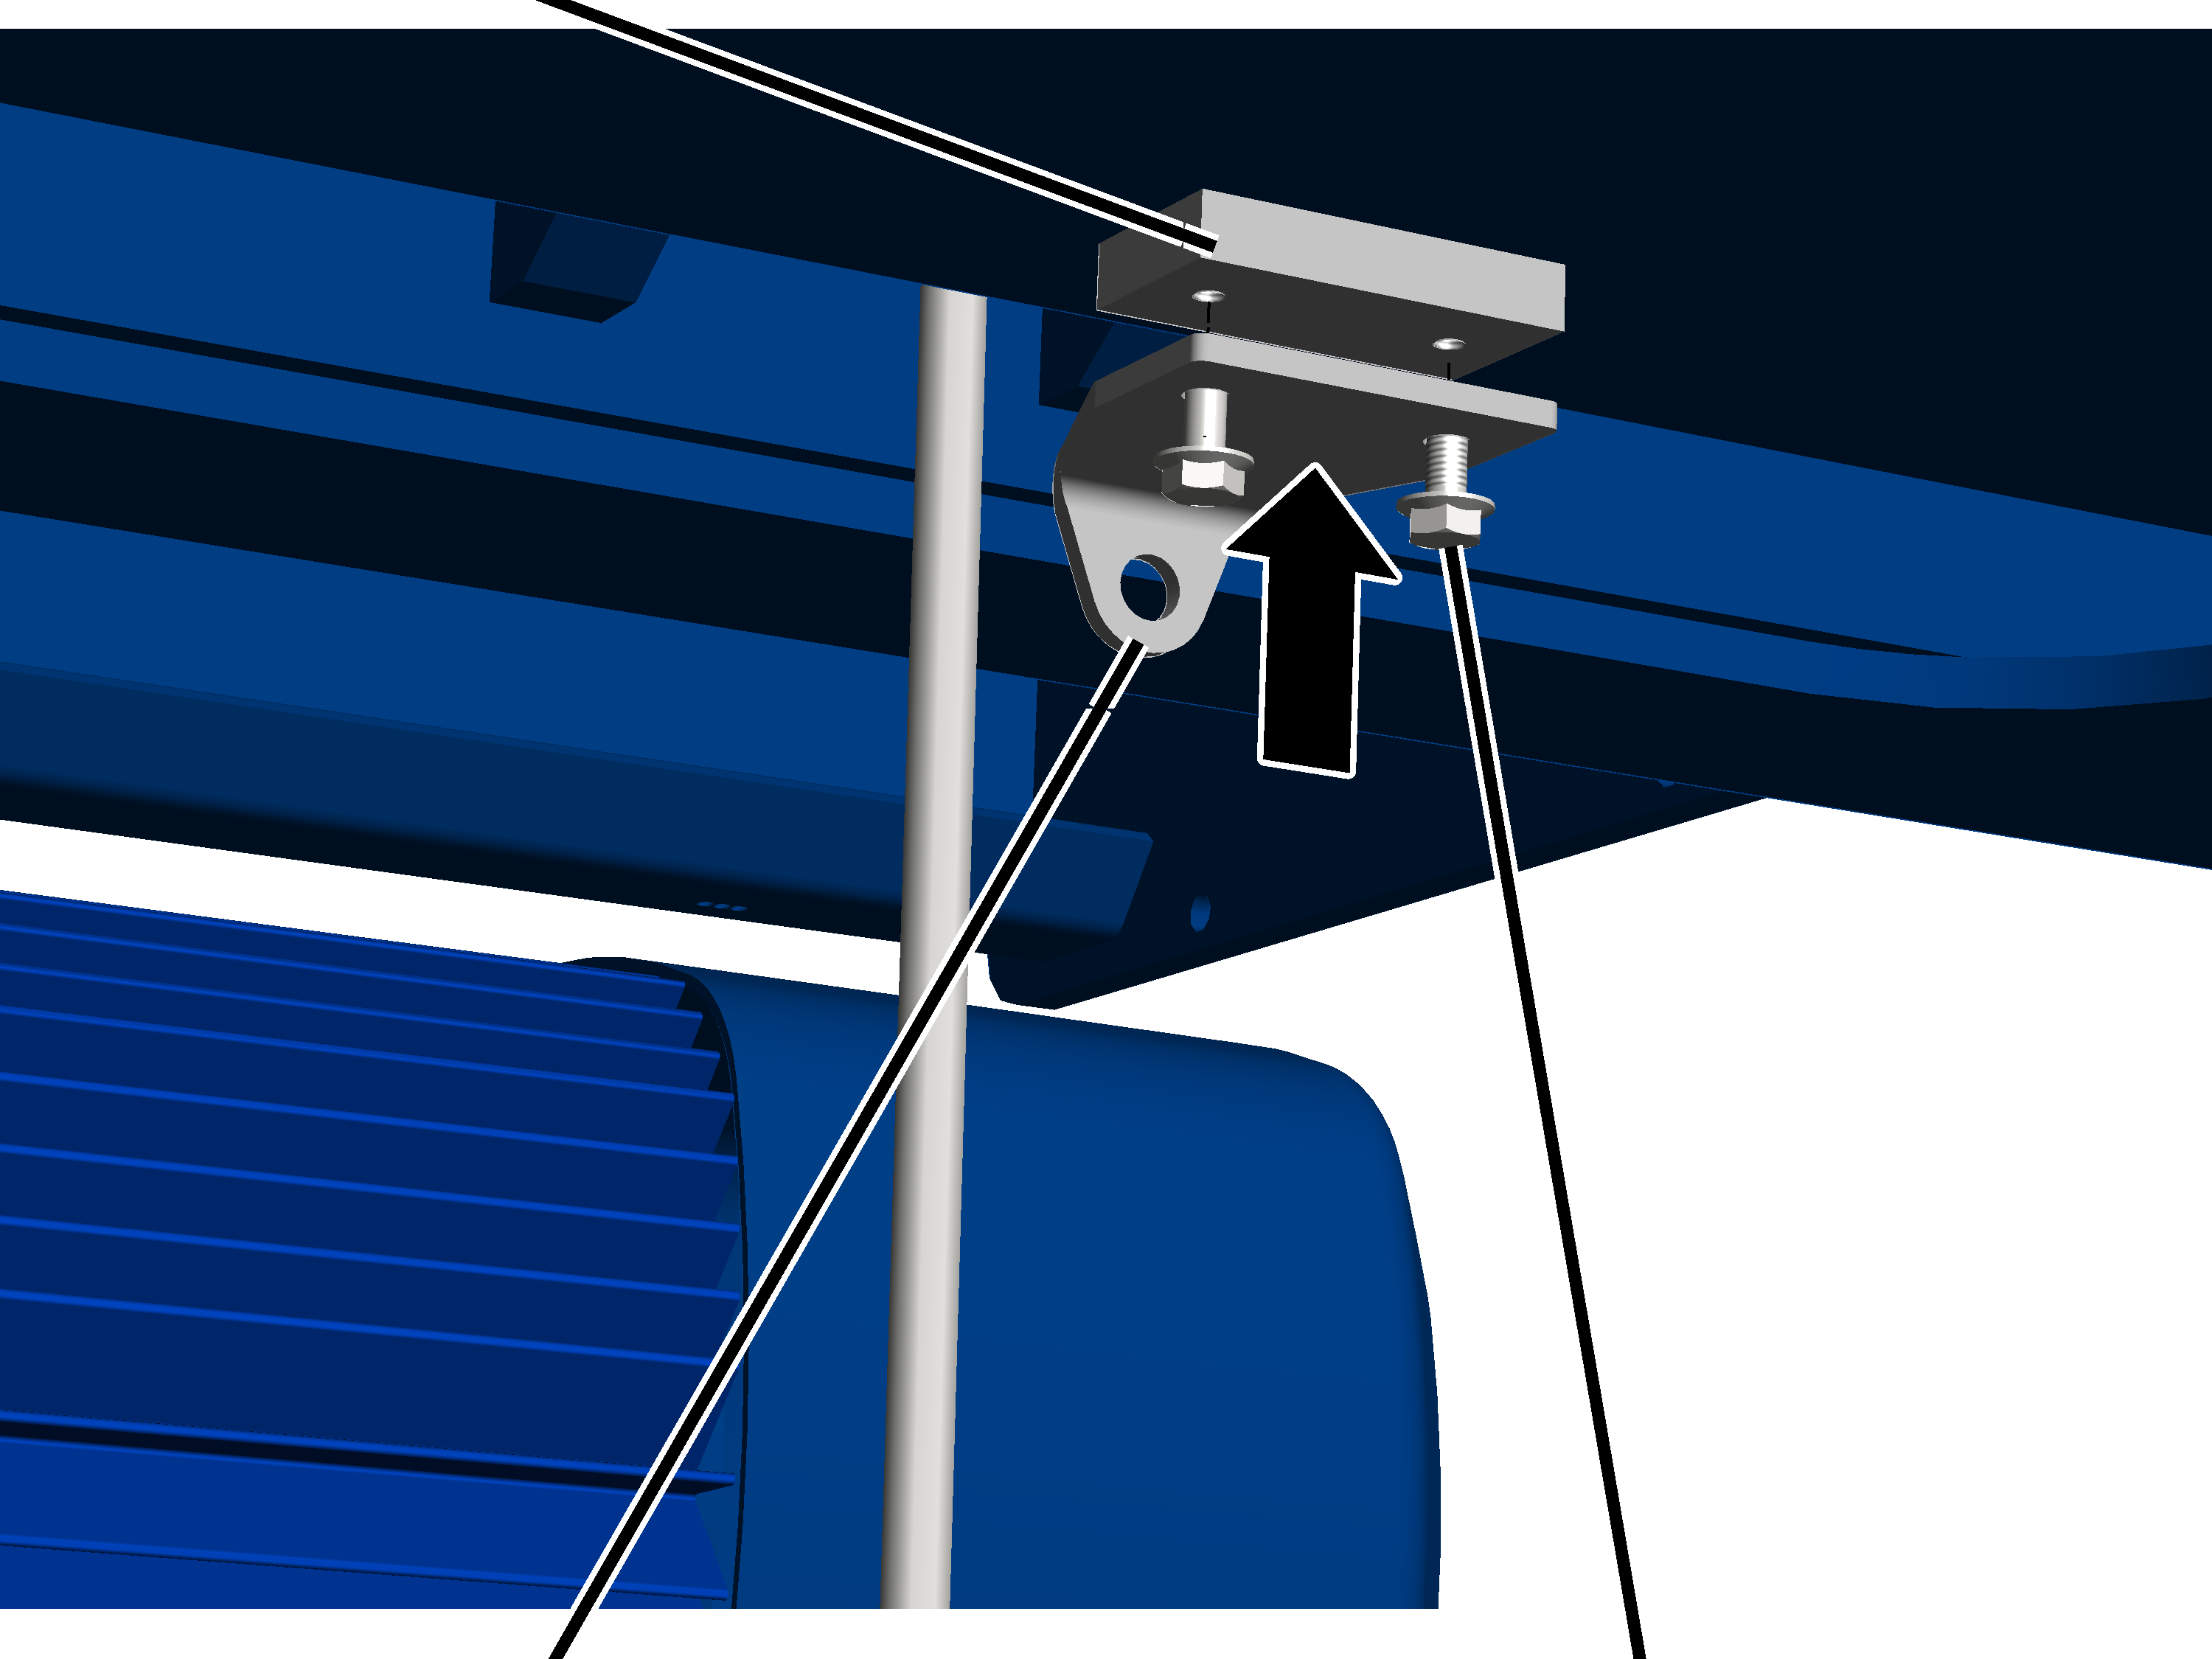
- Przykręcić uchwyt śrubami żebrowanymi M6x12 (2x) do płyty spawanej. 19 Nm.
śruba z łbem sześciokątnym M6x25podkładka okrągła
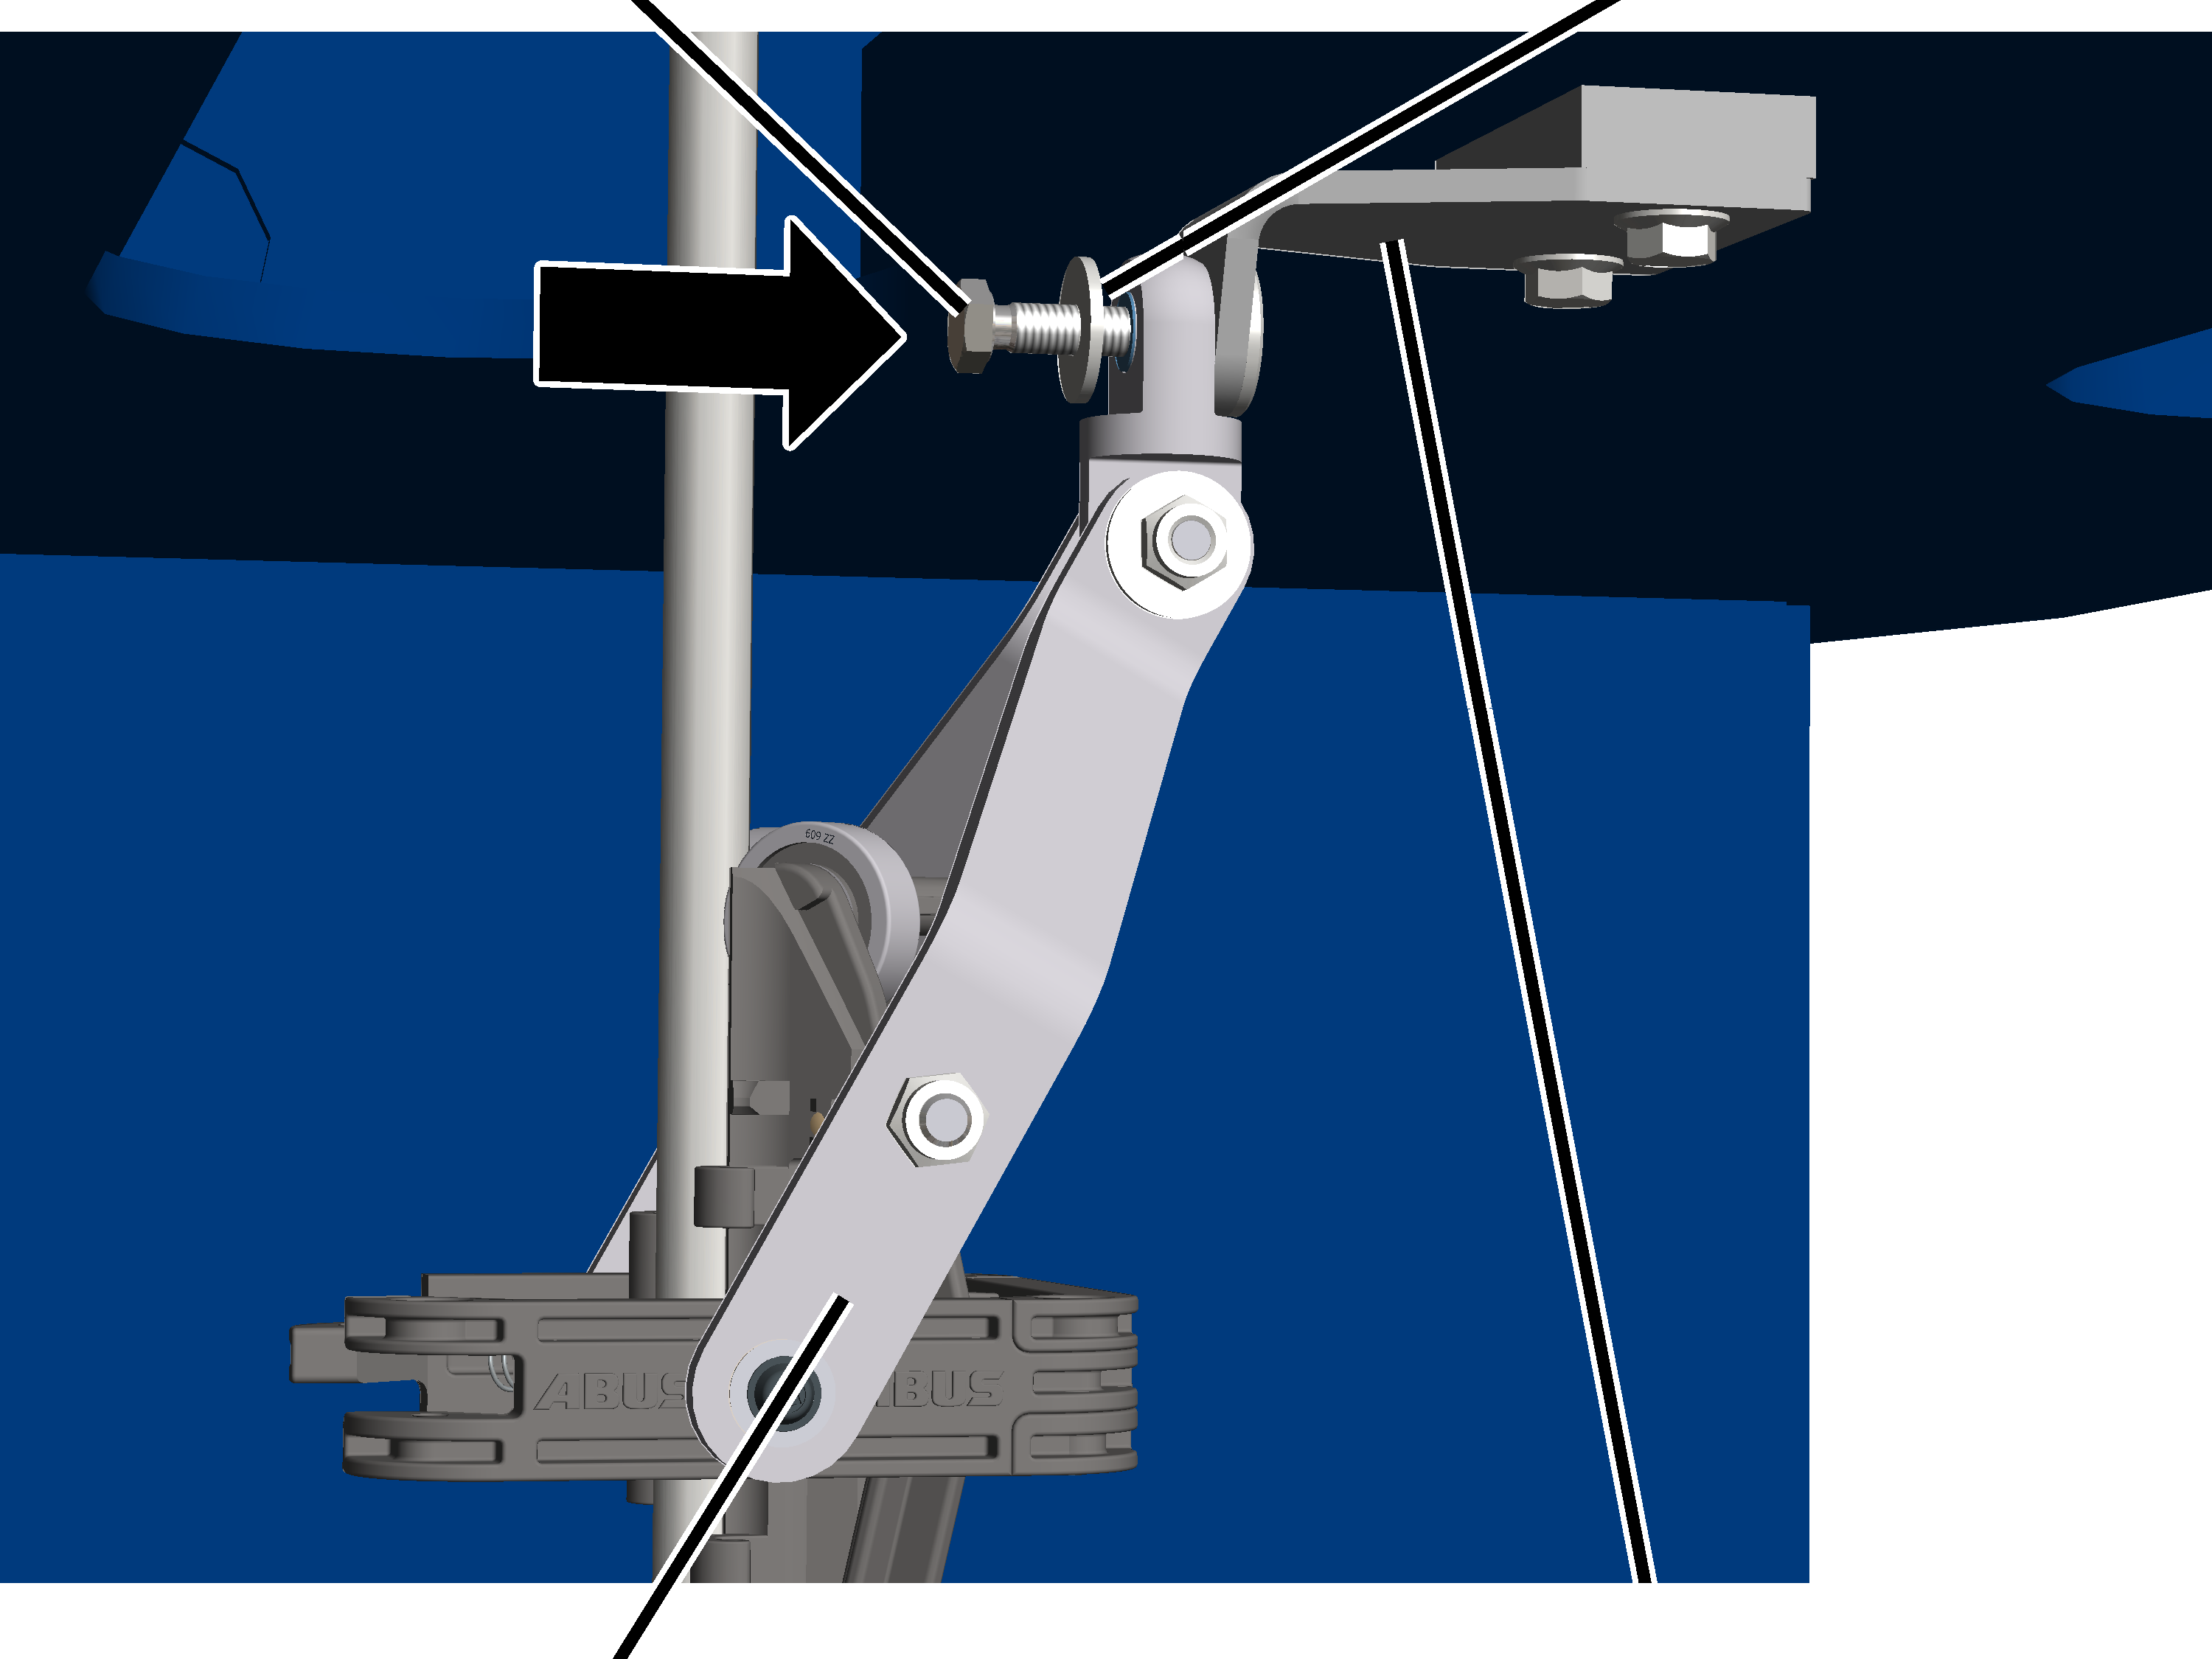
- Śrubę z łbem sześciokątnym M6x25 z podkładką przetknąć przez zawieszenie krzyżowe na ramieniu nośnym i przez uchwyt.
podkładka okrągła
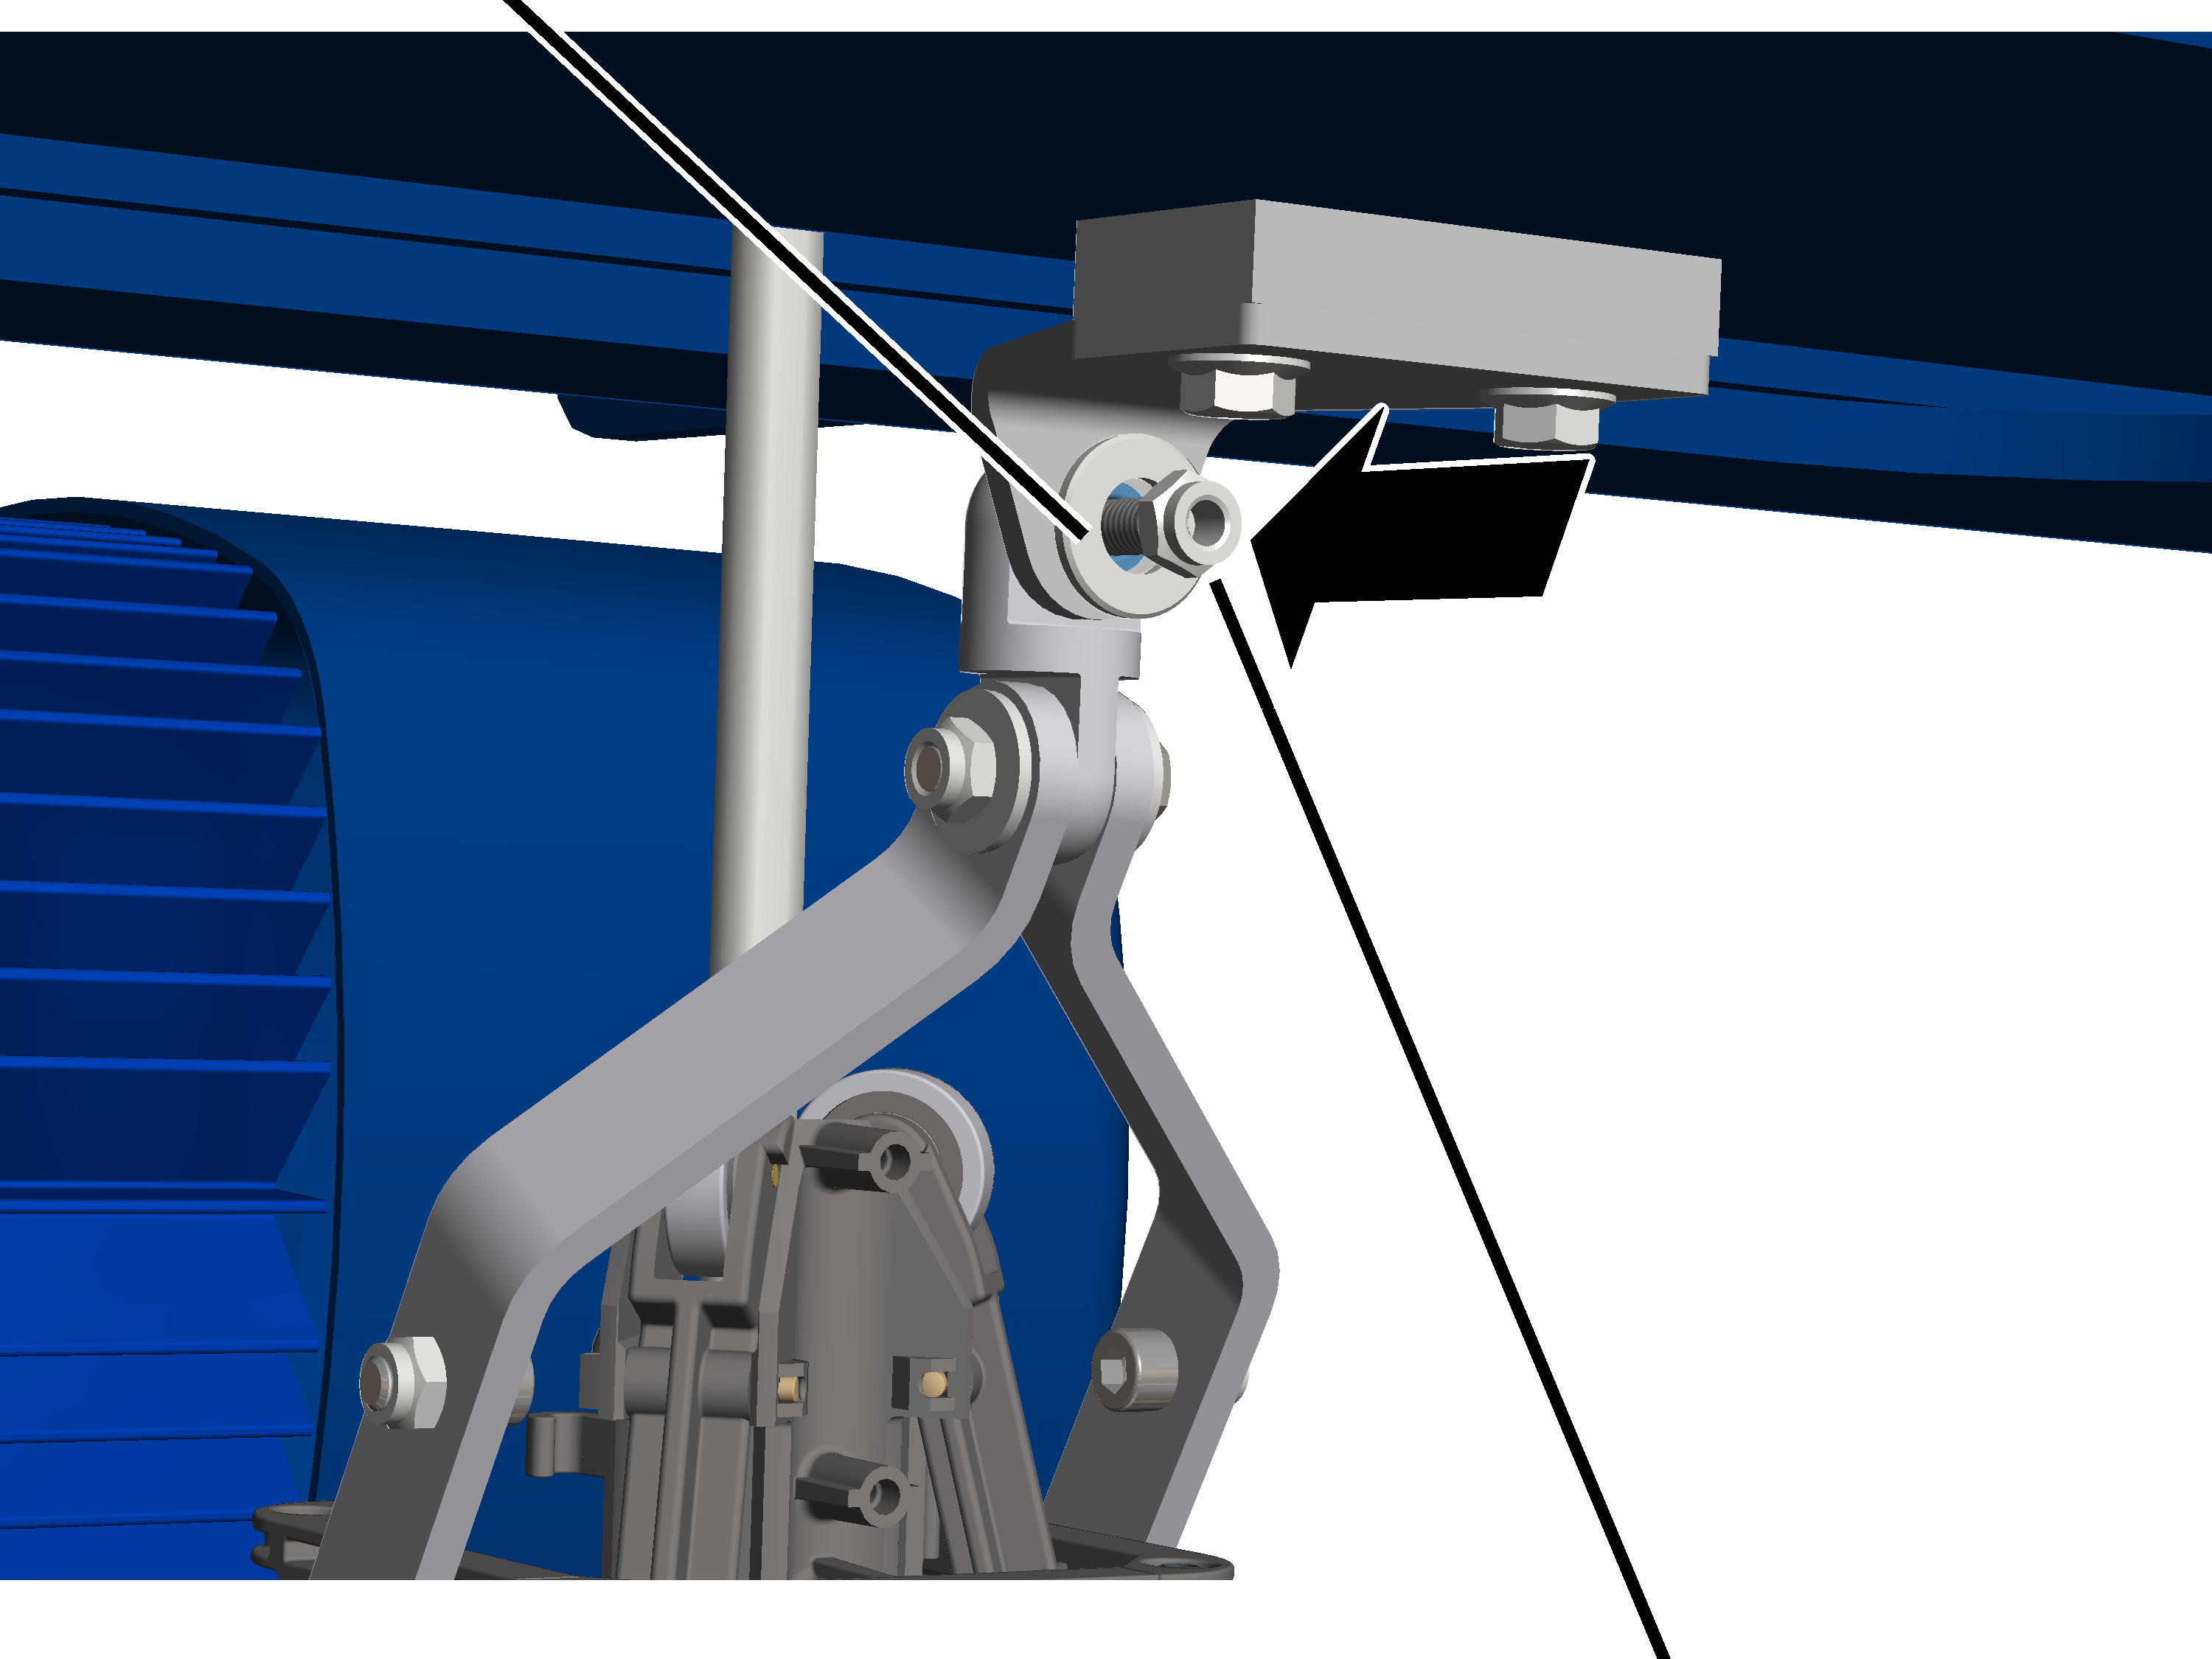
- Nakrętkę M6 z podkładką wsunąć na śrubę z łbem sześciokątnym M6x25 i przykręcić. 10 Nm.
uchwyt półokrągły
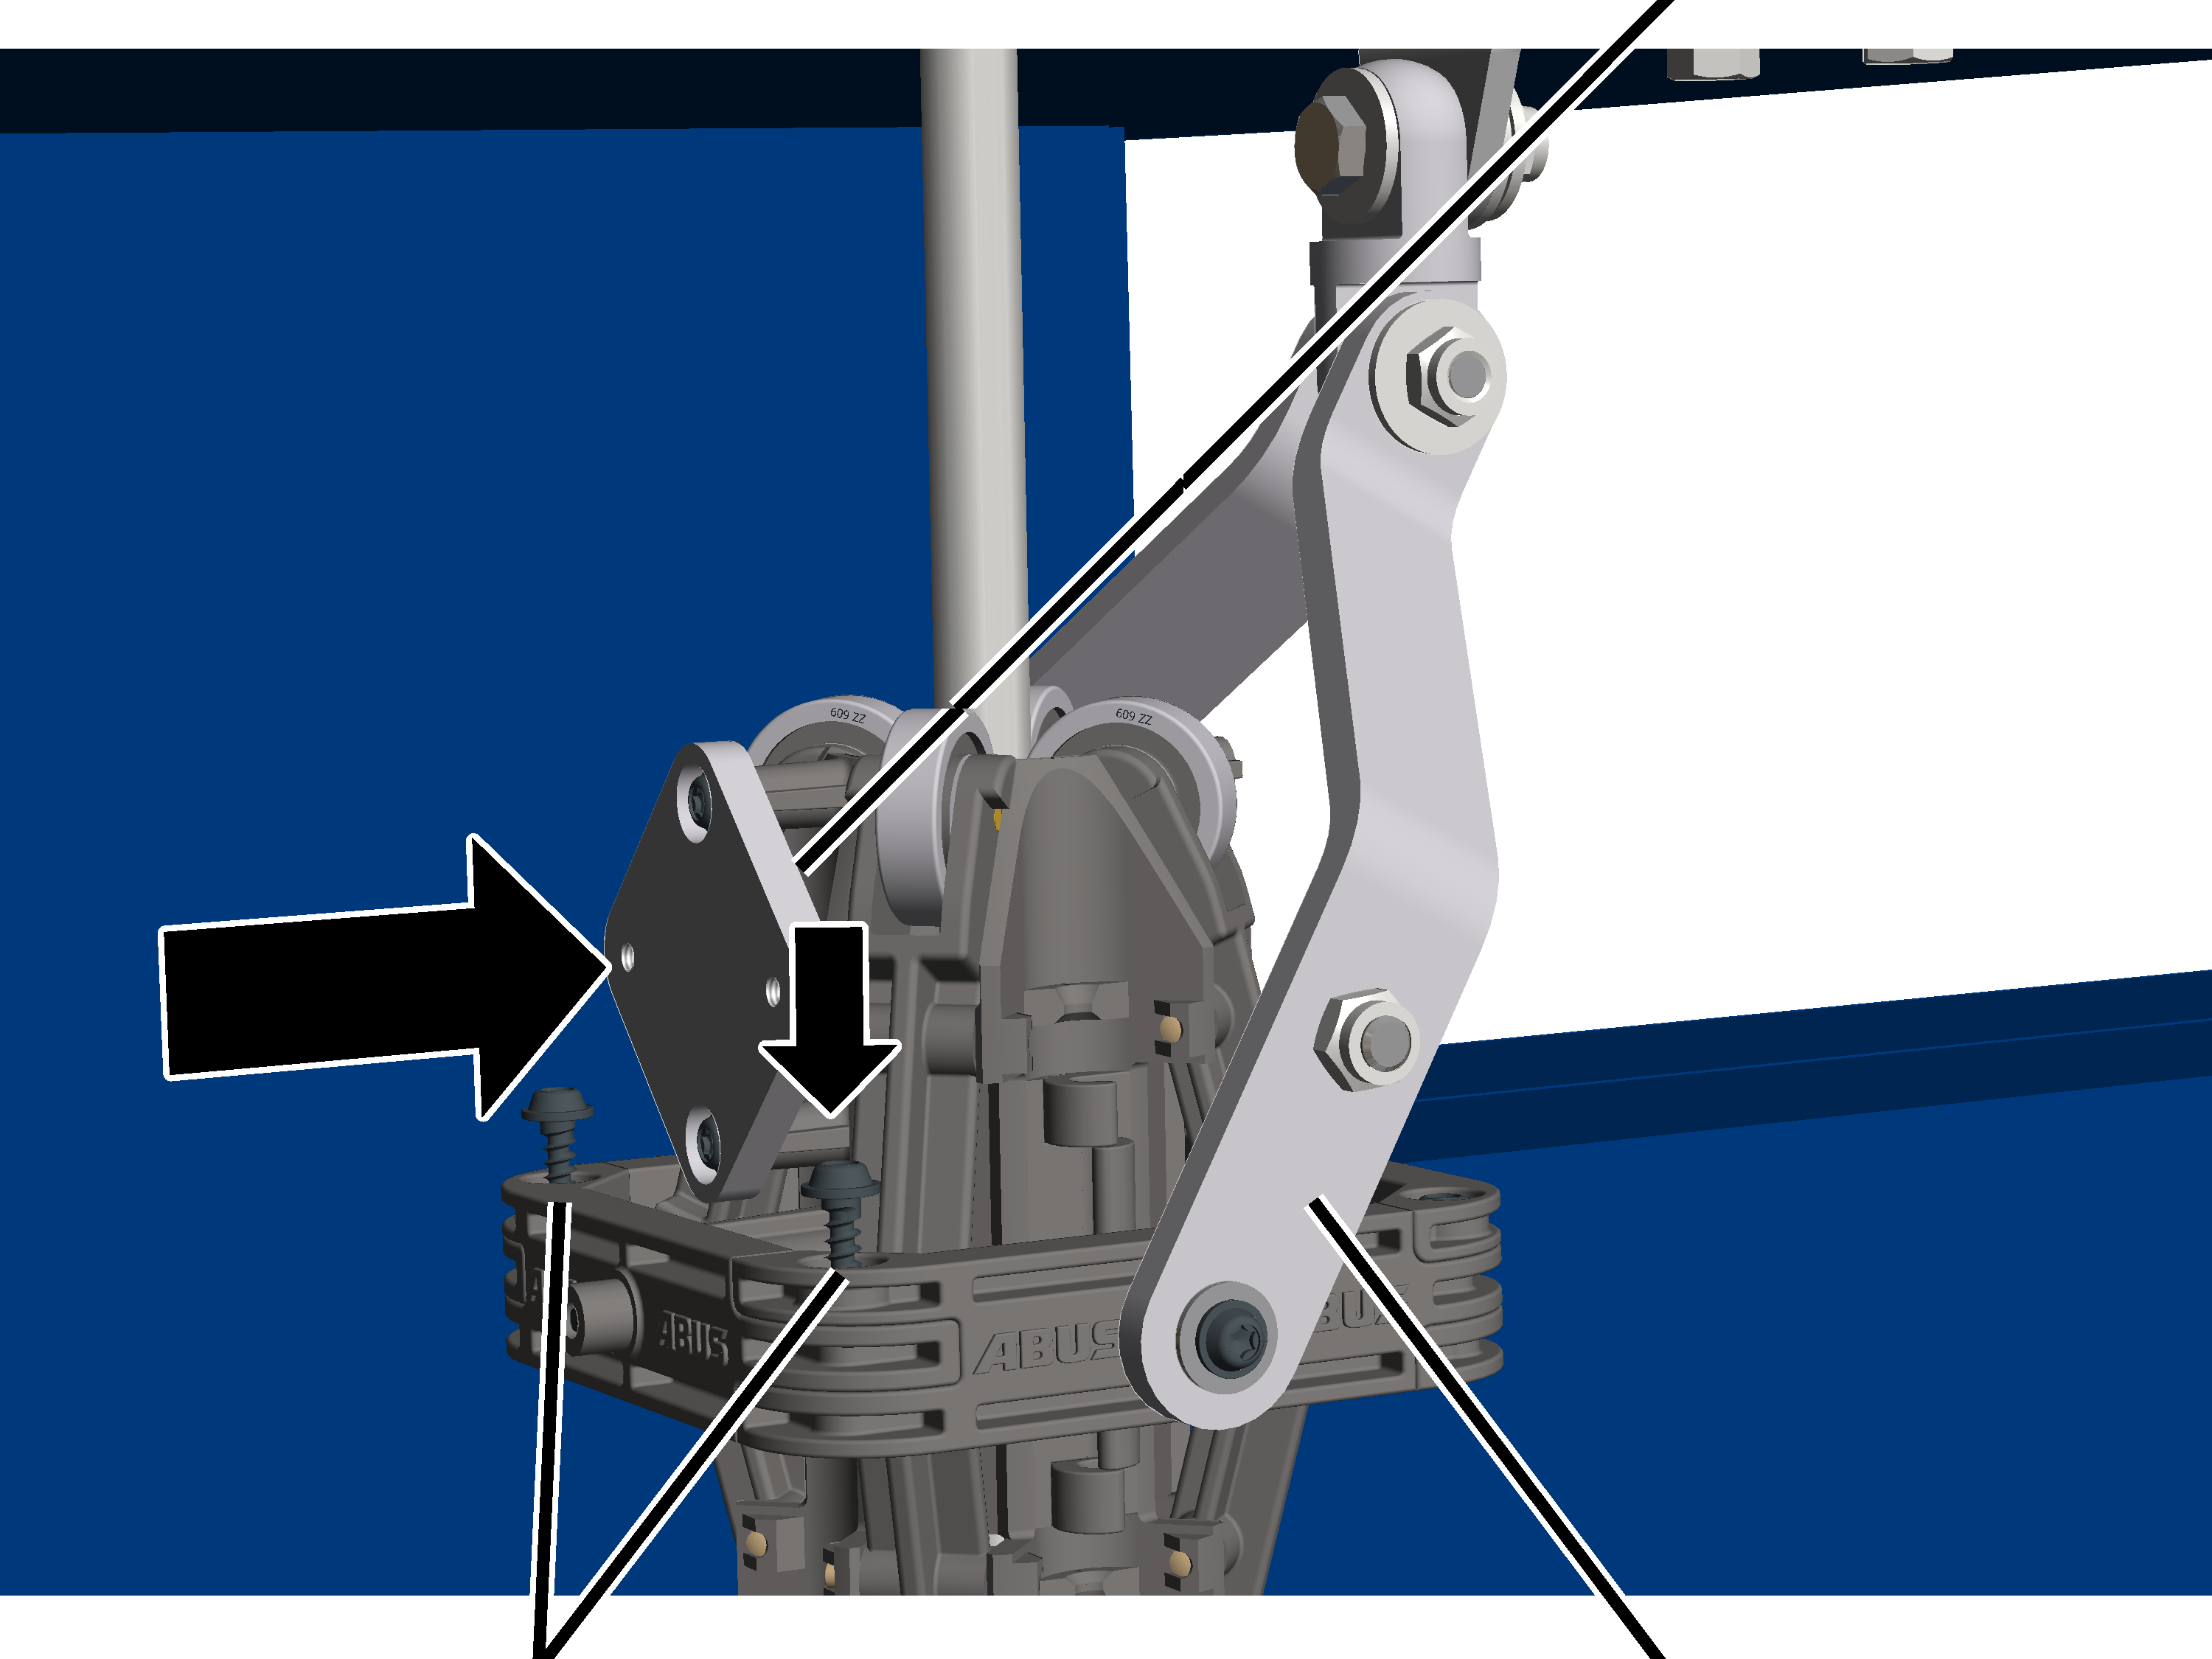
- Przykręcić uchwyt półokrągły do uchwytu półokrągłego z ramieniem nośnym przy pomocy śrub z łbem soczewkowym K4x17. 1 Nm.
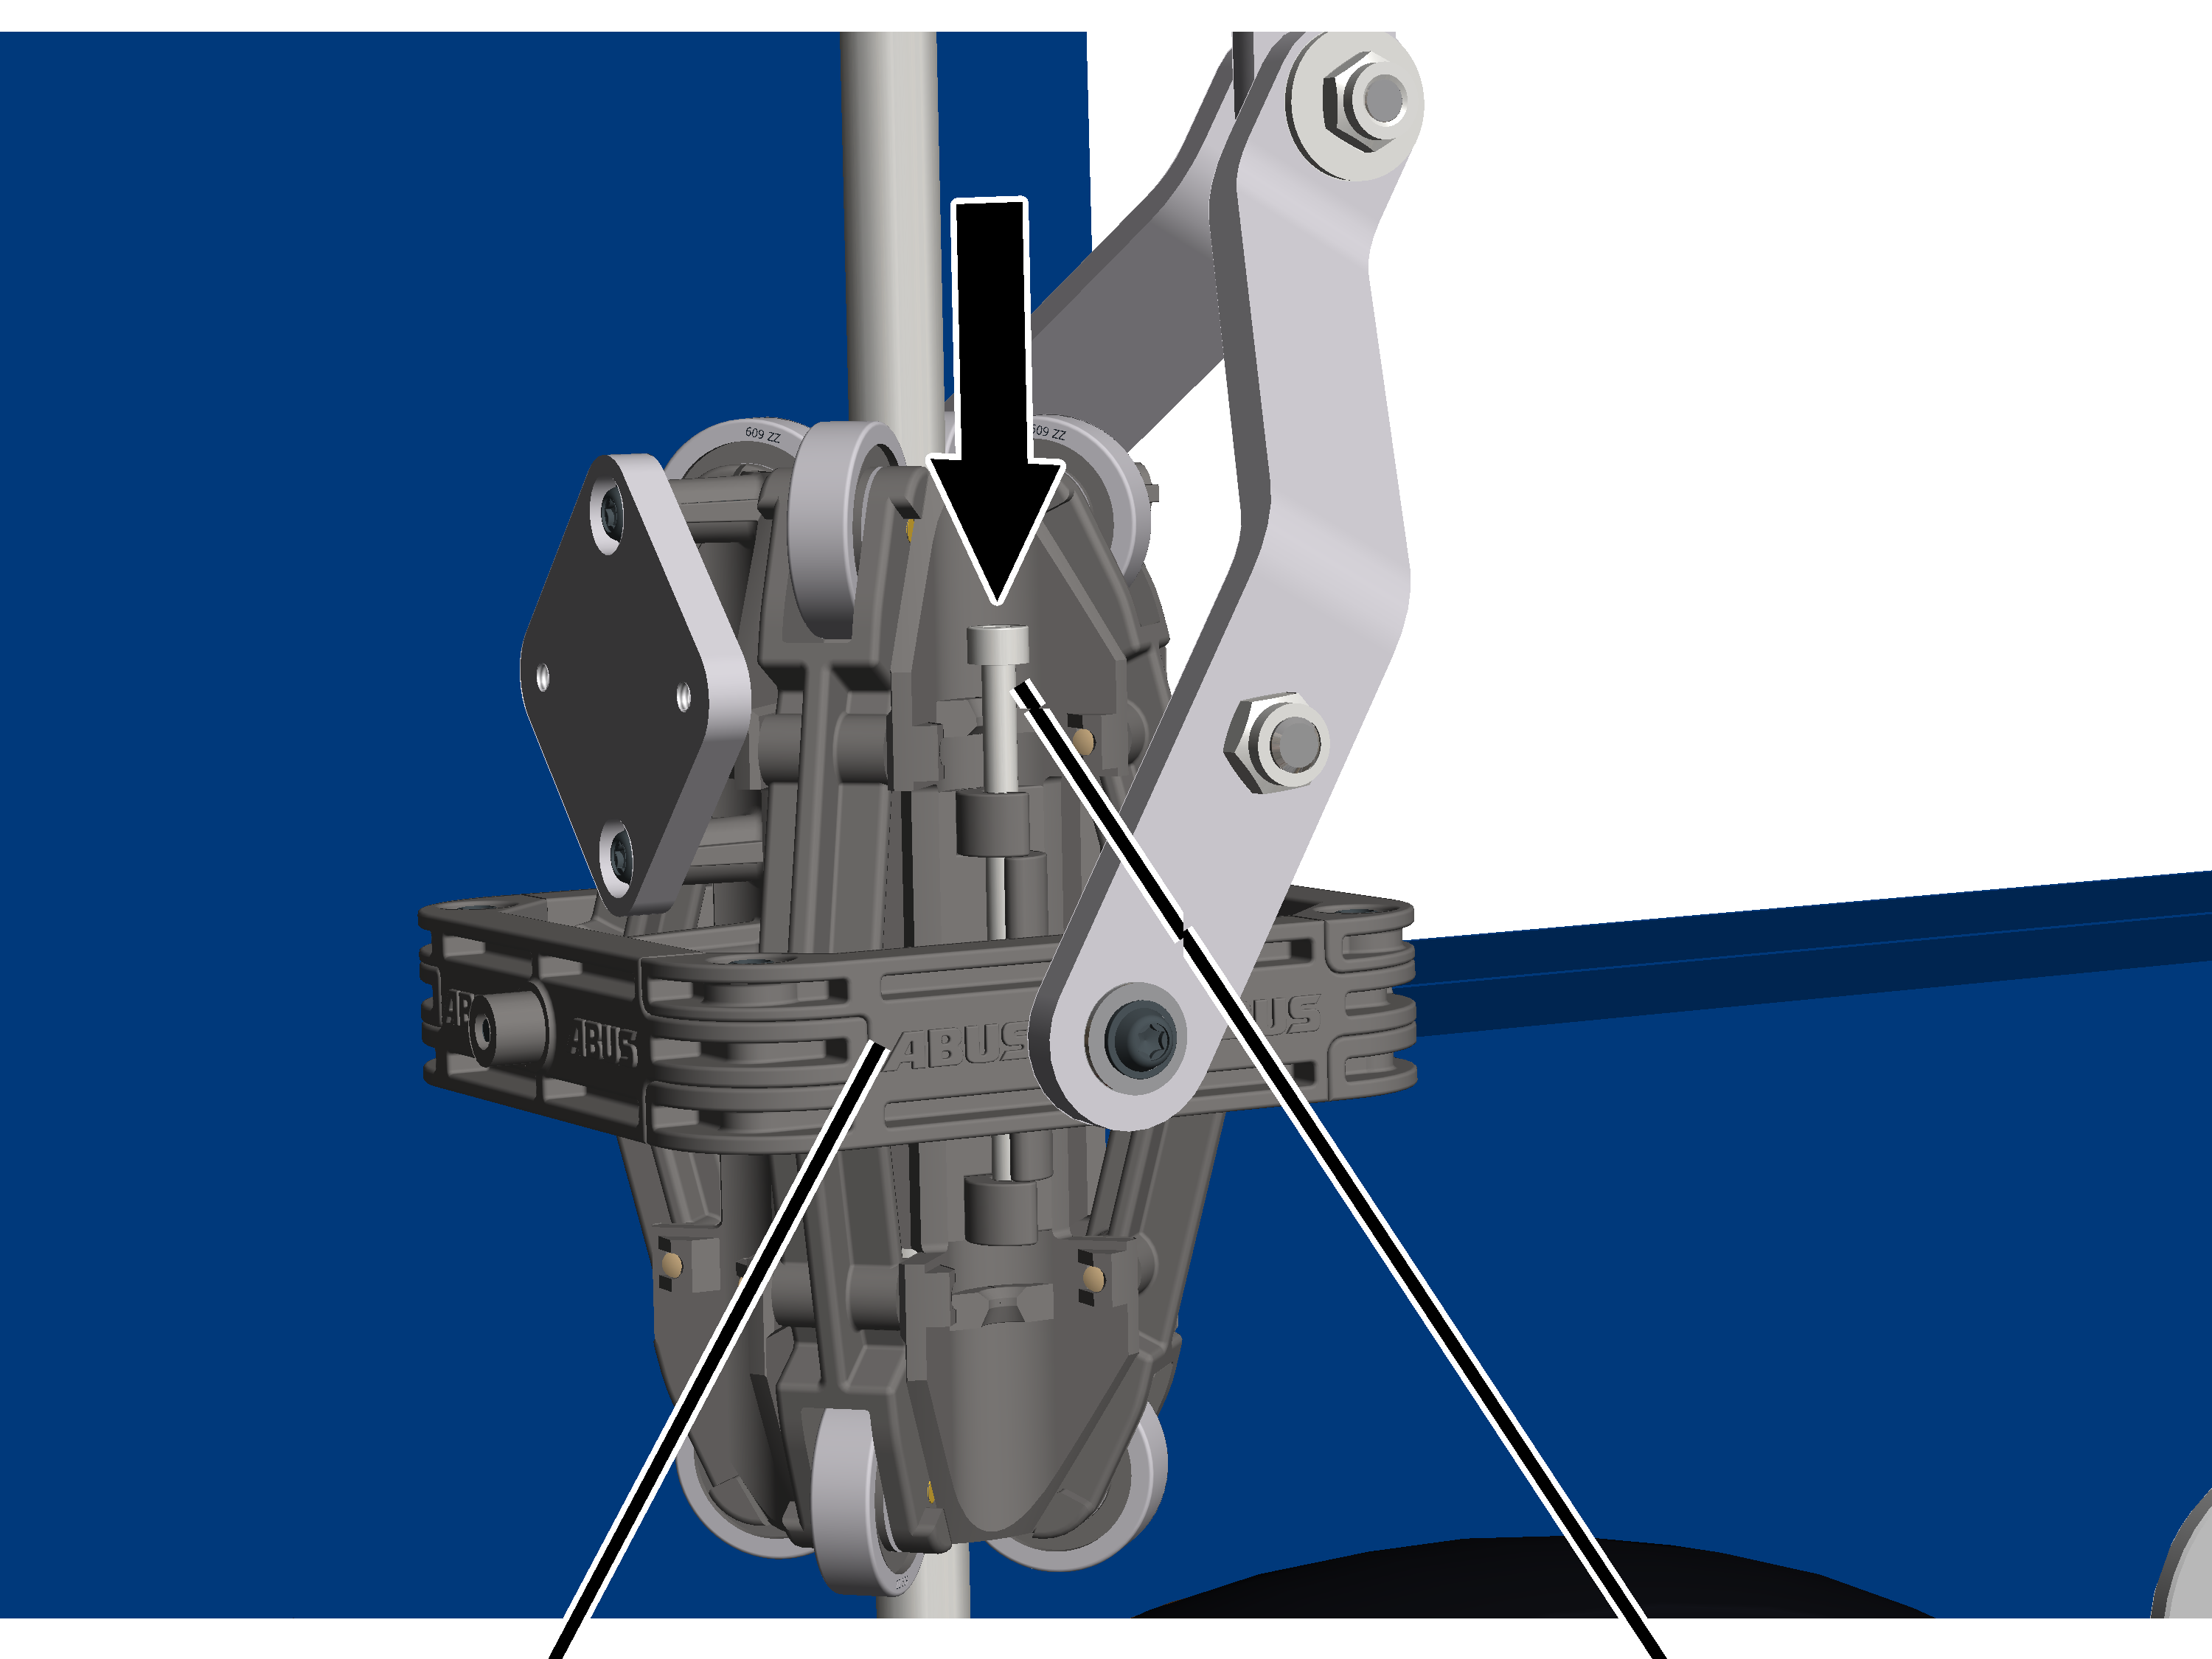
- Wsunąć kołki walcowe (2x) do oporu w uchwyty półokrągłe przez rygiel.
śruba imbusowa M4x12podkładka zabezpieczająca
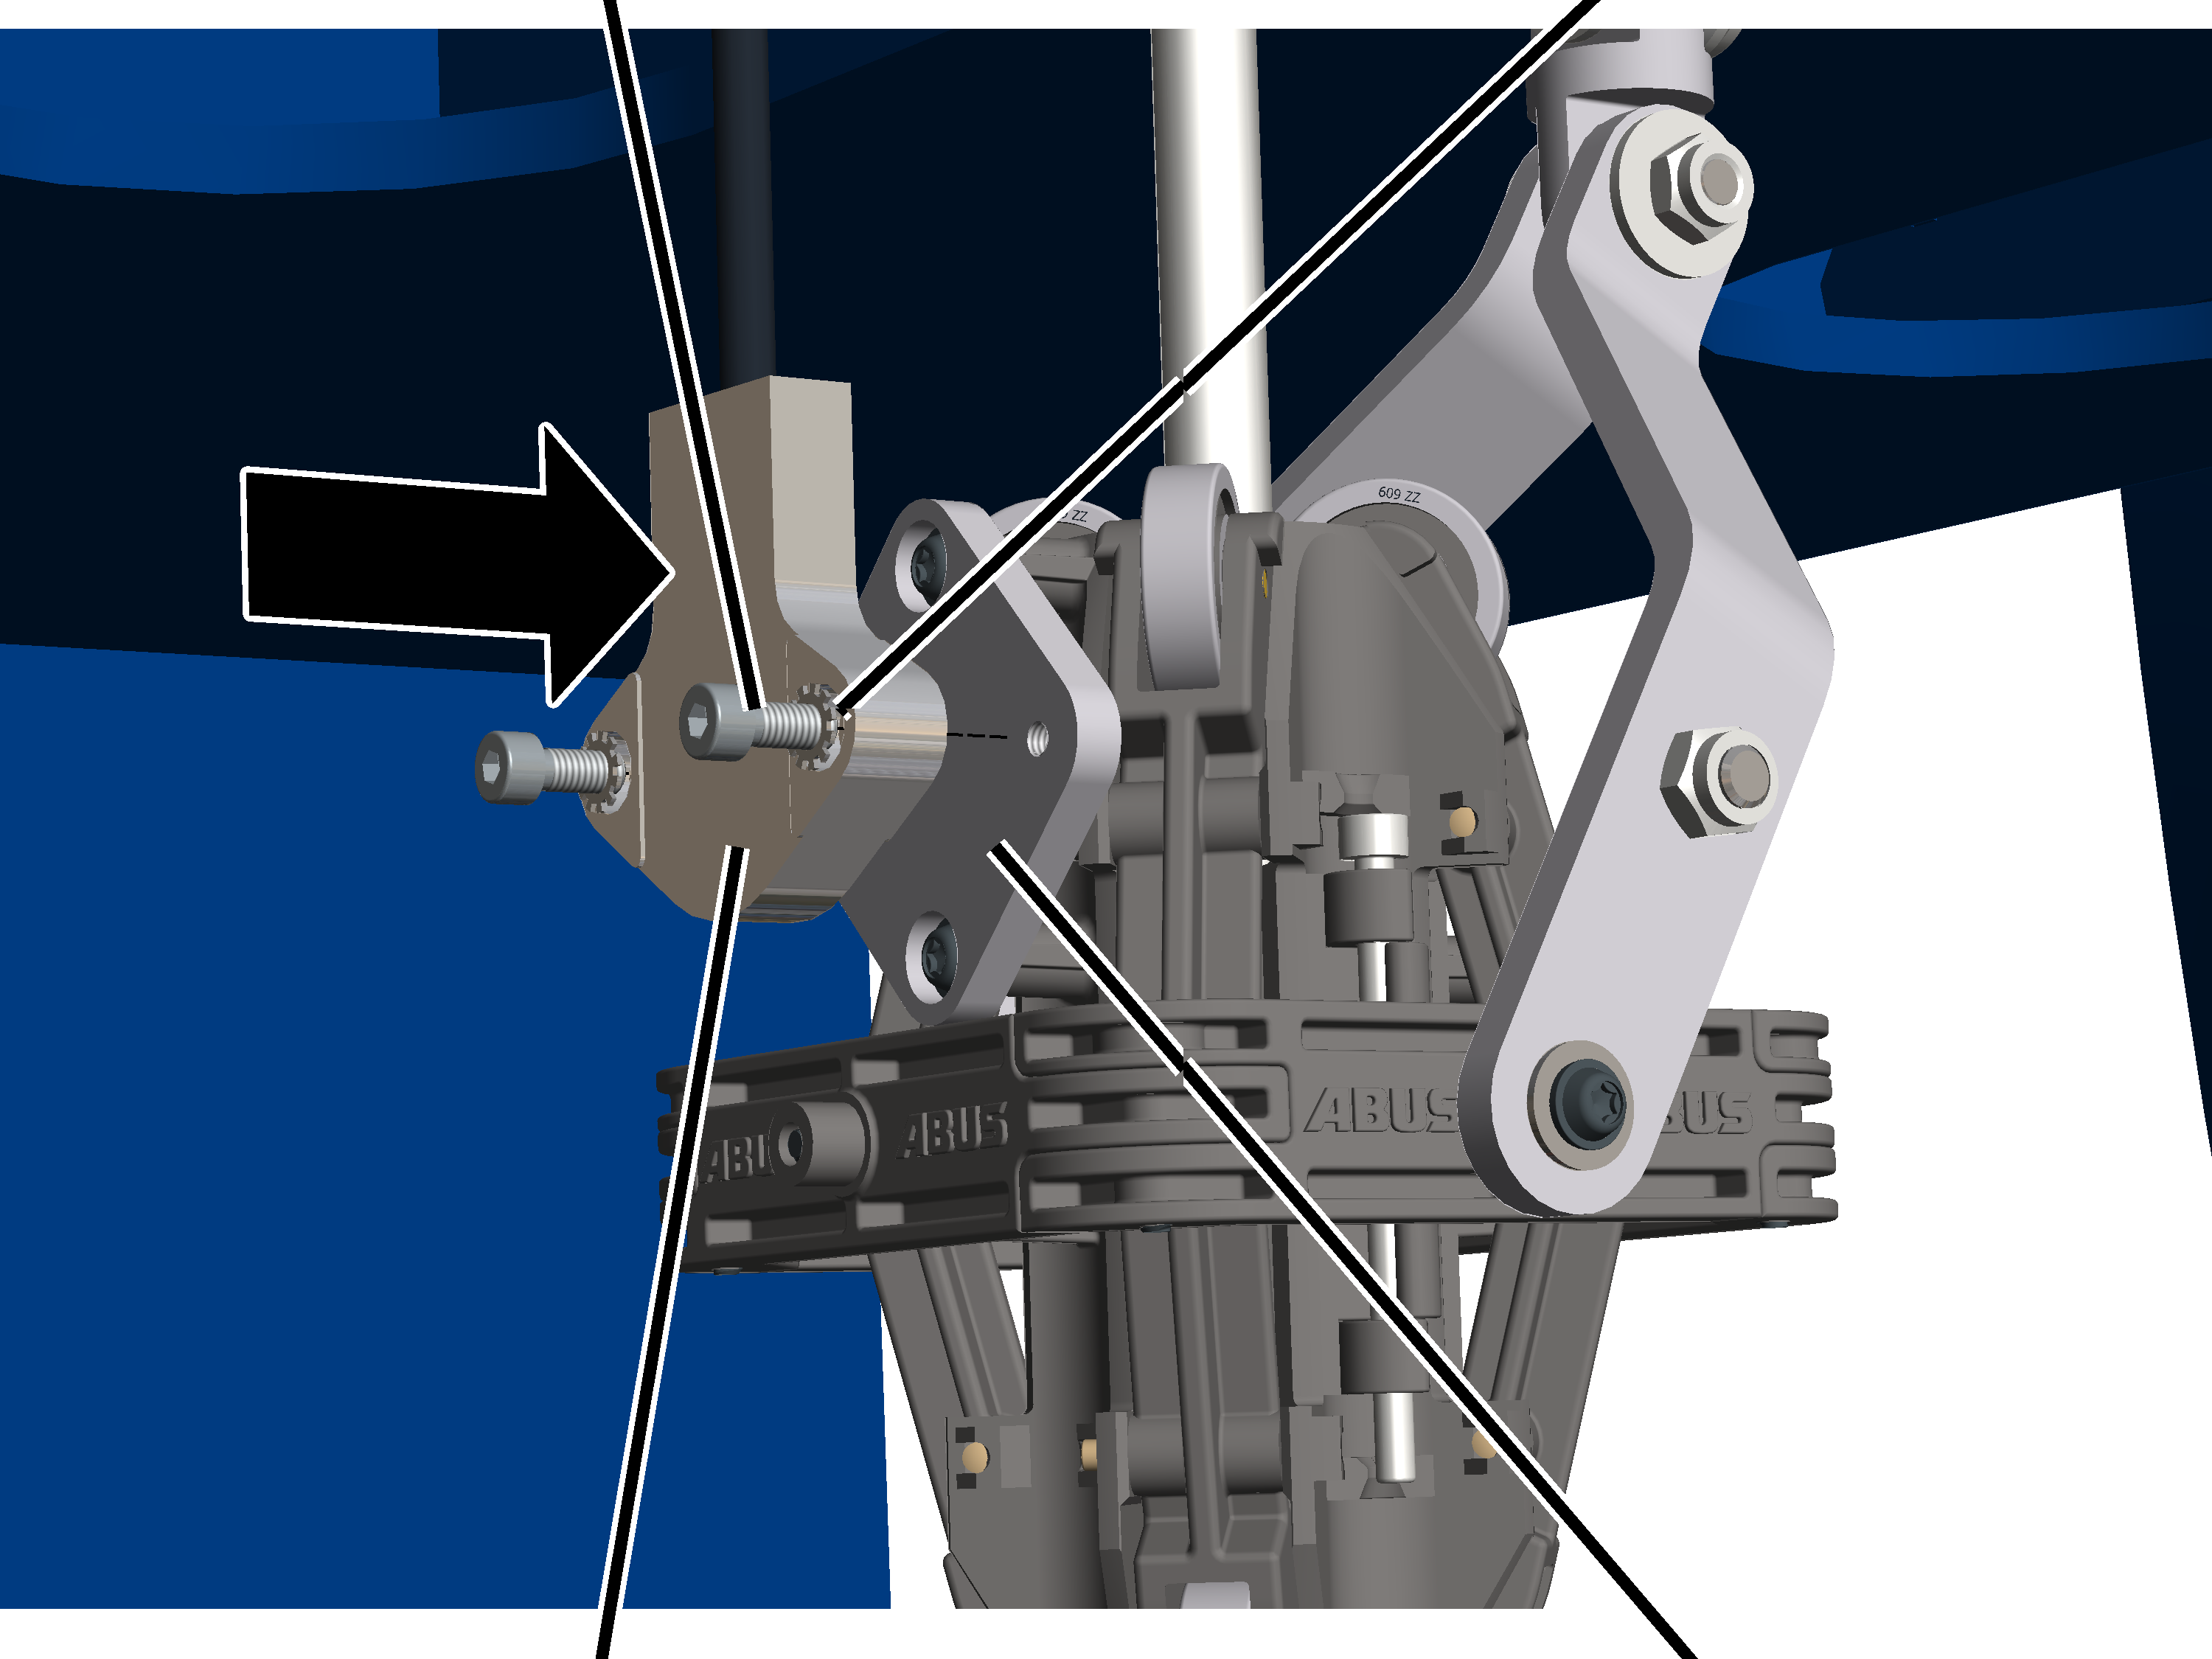
- Przykręcić miernik nachylenia przy pomocy śrub imbusowych M4x12 (2x) i podkładek zabezpieczających (2x) do płyty wodzika liny. 3 Nm.
Podłączanie miernika nachylenia
- Wprowadzić wtyczkę miernika nachylenia do absolutny enkodera i wetknąć.
Kalibrowanie miernika nachylenia
Aby móc korzystać ze sterowania hakiem i centrowania haka, miernik nachylenia trzeba kalibrować. W tym celu należy wykonać jazdę kalibracyjną, zapisując położenie zerowe liny. Dopiero po pomyślnie wykonanej kalibracji są dostępne funkcje sterowania hakiem i centrowanie haka.
Wskazówki:
- Przed kalibrowaniem miernika nachylenia absolutny enkoder bębna musi zostać poddany referencjonowaniu. Patrz „Wzorcowanie absolutnego enkodera bębna“.
- Aby przeprowadzić dokładną kalibrację, hak dźwigowy musi zwisać pionowo podczas całej jazdy kalibracyjnej. W tym celu najlepiej zawiesić ładunek na haku ładunkowym. W przypadku małych haków ładunkowych oraz haków z bębnem kablowym sprężynowym, ładunek powinien być podwieszony w każdym przypadku, aby zapewnić pionowe zwisanie haka.
- Po każdym demontażu (np. przy wymianie liny) lub wymianie miernika nachylenia musi on zostać ponownie skalibrowany.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Musi być zalogowany użytkownik „SERVICE“ (serwis) (poziom uprawnień użytkownika [2]).
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚SERVICE’ 🡪 „Mechanizm podnoszenia“ 🡪 „Parametry profilu podnoszenia“ 🡪 „Parametry miernika nachylenia“ |
- Zaloguj się do KranOS jako użytkownik ‚SERVICE’ (Serwis) (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W menu głównym wybrać wymagany mechanizm podnoszenia (np. mechanizm podnoszenia 1).
- Ukazuje się okno wybranego mechanizmu podnoszenia.
- W menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Parametry profilu podnoszenia“.
- Ukazuje się okno „Parametry profilu podnoszenia“.
- W menu „Ustawienia“ trzy poziome belki) kliknąć punkt menu „Parametry miernika nachylenia“.
- Ukazuje się okno „Parametry miernika nachylenia“.
Przycisk „Kalibrowanie miernika nachylenia“
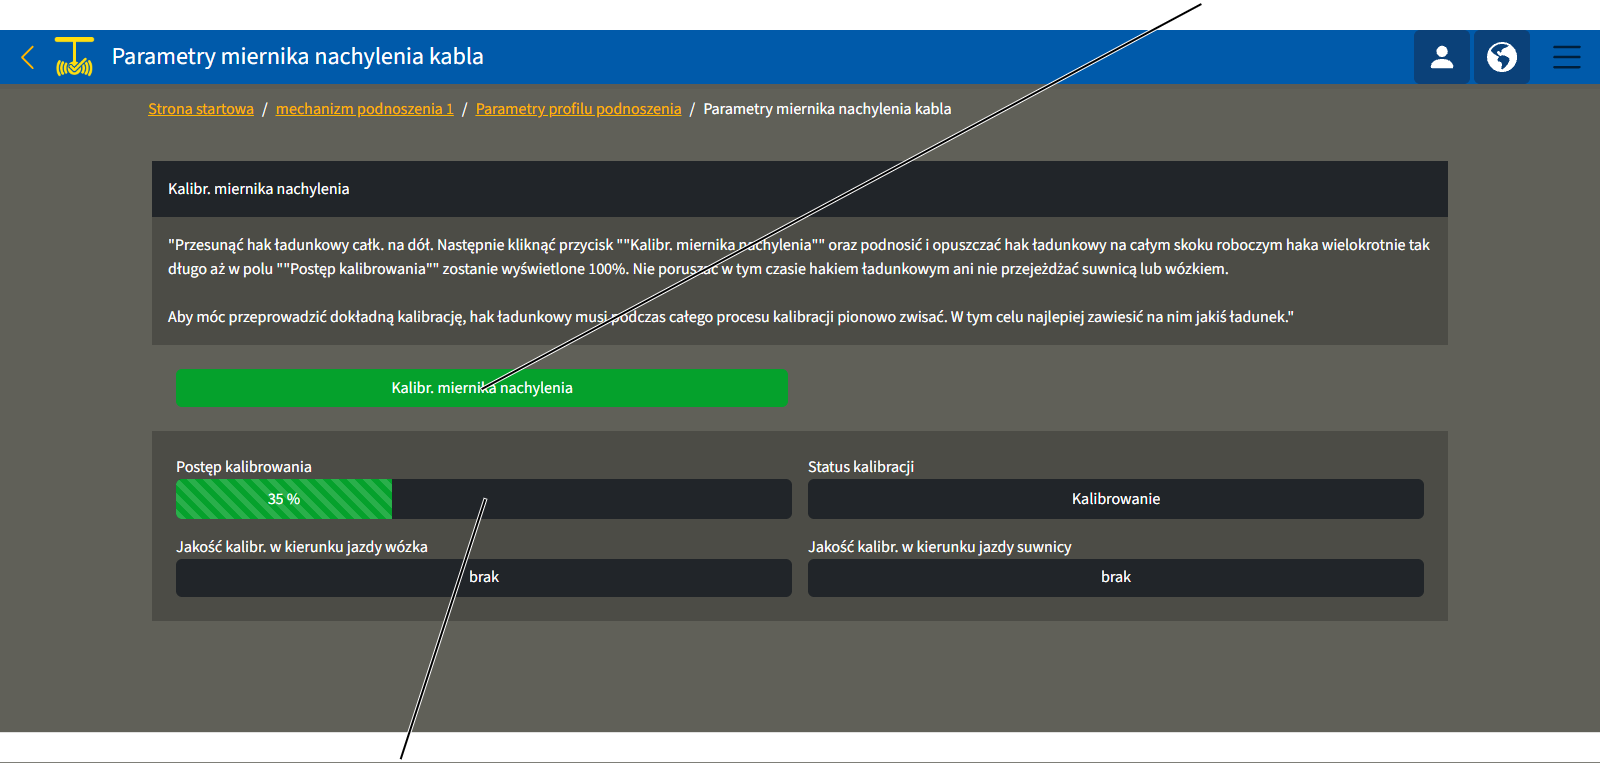
- Opuścić hak ładunkowy do najniższego położenia.
- Jeśli możliwe i celowe: zawiesić ładunek.
- Kliknąć przycisk „Kalibrowanie miernika nachylenia“.
- Hak ładunkowy podnosić i opuszczać wzdłuż całego skoku roboczego haka tak długo, aż w polu „Postęp kalibracji“ Ukazuje się 100 %.
W trakcie jazdy kalibracyjnej nie wolno przemieszczać wózka ani suwnicy, ponieważ mogłoby to spowodować kołysanie haka ładunkowego. To z kolei zafałszowałoby kalibrację. Podczas jazdy kalibracyjnej nie należy również w żaden inny sposób poruszać hakiem ładunkowym.
- W polach „Jakość kalibracji w kierunku jazdy wózka“ i „Jakość kalibracji w kierunku jazdy suwnicy“ wyświetlana jest dokładność wyniku jazdy kalibracyjnej.
- Sprawdzić prawidłowe ustawienie kierunku miernika nachylenia. Patrz „Ustawienie kierunku miernika nachylenia“.
Ustawienie kierunku miernika nachylenia
Aby moduły asystentów operatora mogły prawidłowo mierzyć odchylenie liny, konieczne jest prawidłowe ustawienie miernika nachylenia w KranOS.
Przed ustawieniem miernika nachylenia konieczna jest jego kalibracja. Patrz „Kalibrowanie miernika nachylenia“.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Musi być zalogowany użytkownik „SERVICE“ (serwis) (poziom uprawnień użytkownika [2]).
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚SERVICE’ 🡪 „Profil ruchu““ |
- Zaloguj się do KranOS jako użytkownik ‚SERVICE’ (Serwis) (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Profil ruchu“.
- Ukazuje się okno „Profil ruchu“.
przełącznik „Miernik nachylenia obrócony o 90°“menu rozwijalne ustawienie miernika nachylenia
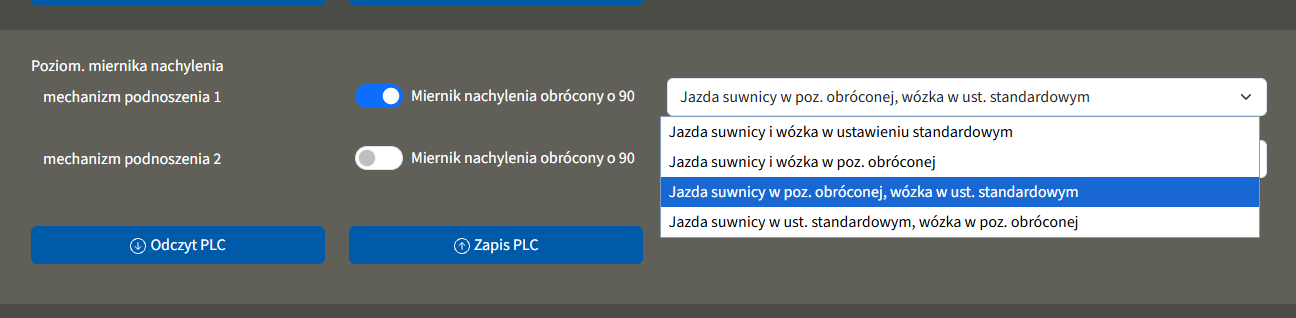
- Wybrać za pośrednictwem menu rozwijalnego ustawienie miernika nachylenia dla każdego mechanizmu podnoszenia.
- Ewentualnie wybrać przy pomocy przełącznika „Miernik nachylenia obrócony o 90°“ kierunek zabudowy miernika nachylenia.
- Przełącznik zostaje wyświetlony z niebieskim tłem.
- Kliknąć przycisk „Zapis PLC“.
Kontrole
Dotyczy każdego, kto wykonuje badania i odbiory suwnicy zgodnie z przepisami bezpieczeństwa pracy.
Suwnica musi być okresowo badana, żeby zapewnić jej bezpieczną eksploatację. Odpowiedzialność za te okresowe badania ponosi użytkownik urządzenia.
Najpierw
Okres między kolejnymi kontrolami
Kontrola okresowa musi być przeprowadzana nie rzadziej niż raz na rok.
W określonych warunkach może być konieczne częstsze wykonywanie kontroli okresowej. Powody mogą być następujące.
- Częsta praca z udźwigiem.
- Praca w systemie wielozmianowym.
- Częste używanie.
- Zapylone lub agresywne środowisko.
Użytkownik odpowiada za sprawdzenie warunków i ustalenie okresów między kolejnymi kontrolami. W razie wątpliwości firma ABUS jest do Państwa dyspozycji.
Wymagania, jakie musi spełniać kontroler
Użytkownik suwnicy jest odpowiedzialny za dobór i odpowiednie kwalifikacje kontrolera.
Przykłady odpowiednio wykwalifikowanych osób:
- Osoby posiadające obszerną wiedzę opartą na wykształceniu zawodowym w zakresie budowy maszyn oraz elektrycznych instalacji suwnic.
- Osoby posiadające wystarczające doświadczenie w zakresie eksploatacji, montażu i konserwacji suwnic.
- Osoby dysponujące kompleksową znajomością odnośnych reguł techniki, dyrektyw i przepisów bezpieczeństwa, obowiązujących w kraju użytkowania suwnicy.
- Osoby regularnie szkolone przez firmę ABUS.
Zakres badań
Odpowiednio przygotowana osoba, przeprowadzająca badanie suwnicy, odpowiada za zakres i rodzaj przeprowadzanego badania.
Przegląd: kontrola suwnicy za pomocą sterownika ABUControl
Oprócz wymienionych tu punktów należy sprawdzić także wszystkie punkty, opisane w innych, dostarczonych w komplecie podręcznikach produktów.
Decyzja, czy suwnica jest w nienagannym stanie, należy wyłącznie do kontrolera. Stwierdzone braki muszą zostać naprawione lub uzupełnione. Kontroler decyduje, czy suwnica musi zostać potem ponownie zbadana.
Jeżeli obowiązujące przepisy lokalne wymagają dodatkowych badań, należy je także wykonywać.
Dodatkowo sprawdzić co najmniej następujące punkty.
- Odczytać dane eksploatacyjne z pamięci sumarycznej obciążenia do dalszego obliczenia pozostałego okresu użytkowania. Patrz „Odczyt danych eksploatacyjnych i pamięci sumarycznej obciążenia“.
- Przy operacyjnym dojeździe do górnego wyłącznika krańcowego podnoszenia: sprawdzić wyłącznik krańcowy awaryjny. Patrz „Kontrola wyłącznika krańcowego awaryjnego“.
- Sprawdzić linę na podstawie prognozy terminu wycofania z eksploatacji. Patrz „Sprawdzić linę na podstawie prognozy terminu wycofania z eksploatacji“ i „Wyświetlanie parametrów stanu liny kwalifikującego do wymiany i danych napędu linowego“.
- Sprawdzić bezpiecznik przeciążeniowy. Patrz „Sprawdzić bezpiecznik przeciążeniowy“.
Odczyt danych eksploatacyjnych i pamięci sumarycznej obciążenia
Na bieżąco w trakcie pracy ABUControl wyznacza liczne dane eksploatacyjne i przejrzyście je wyświetla. Dane eksploatacyjne, zwłaszcza licznik godzin pracy i pamięć sumaryczna obciążenia, mają znaczenie dla kontroli okresowych.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Użytkownik ‚CUSTOMER’ (poziom uprawnień użytkownika [1]) lub ‚SERVICE’ (poziom uprawnień użytkownika [2]) może być zalogowany. Dostęp jest jednak możliwy także bez loginu (poziom uprawnień użytkownika [0]).
Wywoływanie danych eksploatacyjnych
Bez logowania
- Nawiązywanie połączenia WLAN
- Wywołać KranOS w przeglądarce. Patrz „Logowanie i rejestrowanie w KranOS“.
- Ukazuje się okno „Dane eksploatacyjne“.
Z zalogowanym użytkownikiem
- W oknie startowym, w menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Dane eksploatacyjne“.
- Ukazuje się okno z danymi eksploatacyjnymi.
Wskazówka:
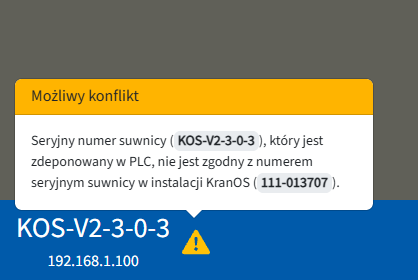
W przypadku niezgodności numeru seryjnego suwnicy zapisanego w sterowniku PLC z numerem seryjnym suwnicy w systemie KranOS, pojawia się komunikat o konflikcie.
Odczyt danych eksploatacyjnych
Pole „Liczba godzin pracy“Pole „Ruchy nawrotne“
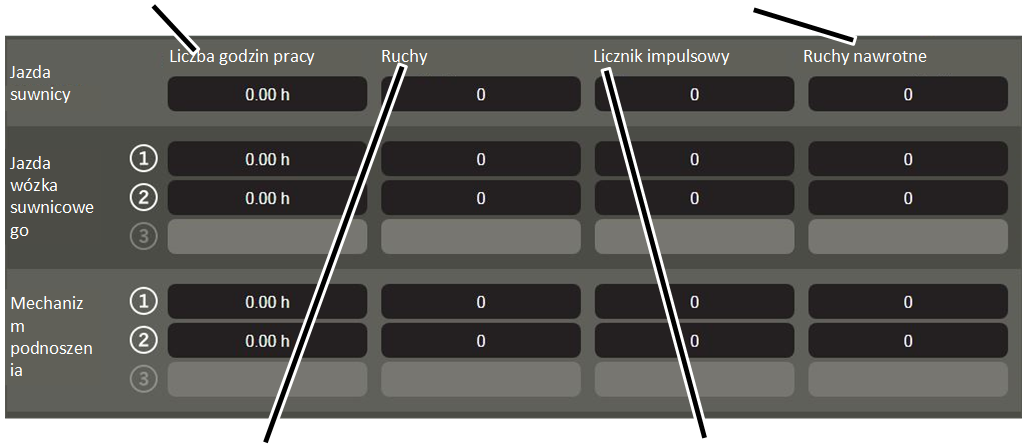
- W linii wymaganej osi suwnicy odczytać odpowiednią wartość.
- „Liczba godzin pracy“: czas, w którym napęd lub napędy odnośnej osi suwnicy znajdowały się w ruchu.
- „Ruchy“: liczba ruchów odnośnej osi suwnicy. Ruch jest dodawany, gdy odnośny napęd jest przyspieszany z postoju.
- „Licznik impulsowy“: liczba krótkich ruchów. Liczba ta jest zwiększa o jeden za każdym razem, gdy odnośny napęd przyspiesza z postoju i pracuje nie dłużej niż przez 2 sekundy. Jednocześnie także pole nieedytowalne „Ruchy“ jest zwiększane o jeden.
- „Ruchy nawrotne“: liczba ruchów nawrotnych. Liczba jest zwiększana o jeden, gdy odnośny napęd jest przyspieszany z jednego kierunku ruchu w ciągu 2 sekund bezpośrednio w przeciwnym kierunku ruchu. Jednocześnie także pole nieedytowalne „Ruchy“ jest zwiększane o jeden.
Odczyt pamięci sumarycznej obciążenia
pole „zużyta wartość“pole „Licznik przeciążenia“
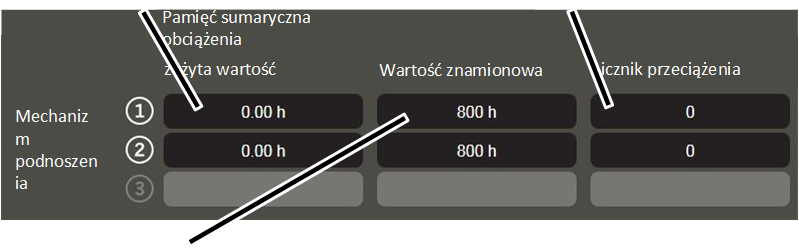
- „Zużyta wartość“: pełne obliczeniowe godziny pracy mechanizmu podnoszenia.
- „Wartość znamionowa“: maksymalne dopuszczalne pełne godziny obciążenia mechanizmu podnoszenia.
- „Licznik przeciążenia“: liczba ruchów podnoszenia z przeciążeniem. Liczba ta jest zwiększana o 1 za każdym razem, gdy mechanizm podnoszenia podnosi ładunek, przekraczający maksymalny udźwig suwnicy. Jednocześnie także pole tekstowe „Ruchy“ jest zwiększane o 1.
Dalsze informacje dotyczące oceny pozostałego okresu użytkowania: patrz „Ogólny podręcznik produktu dla suwnic ABUS“.
Wskazówki:
- Wyświetlane wartości są aktualizowane w czasie, gdy jest wyświetlane okno „Dane eksploatacyjne“. Umożliwia to zaobserwowanie, w jakiej sytuacji eksploatacyjnej wyświetlane wartości są zwiększane.
- Wartości zostaną zapisane w ABUControl. W razie wymiany PLC wartości te trzeba wprowadzić ręcznie.
Kontrola wyłącznika krańcowego awaryjnego
Tylko przy operacyjnym dojeździe do górnego wyłącznika krańcowego podnoszenia
Ten punkt obowiązuje tylko wtedy, gdy wolno celowo dojeżdżać do krańcowego, górnego wyłącznika podnoszenia.
W normalnym cyklu roboczym dozwolony jest celowy dojazd do górnego wyłącznika krańcowego podnoszenia. Wyłącznik krańcowy podnoszenia górny musi być przetestowany przy włączaniu suwnicy.
Jeżeli wskutek regularnego używania wyłącznik krańcowy podnoszenia zostanie uszkodzony, wyłączenie jest zapewniane przez dodatkowy awaryjny wyłącznik krańcowy. Ten awaryjny wyłącznik krańcowy musi być regularnie kontrolowany.
Przesuw haka ładunkowego do prawidłowej pozycji
- Wyprowadzić hak ładunkowy z zakresu działania wyłącznika granicznego (górnego i dolnego).
Przed kontrolą hak ładunkowy nie może znajdować się w zakresie działania wyłącznika granicznego.
Kontrola wyłącznika krańcowego awaryjnego
pozycja ‚góra
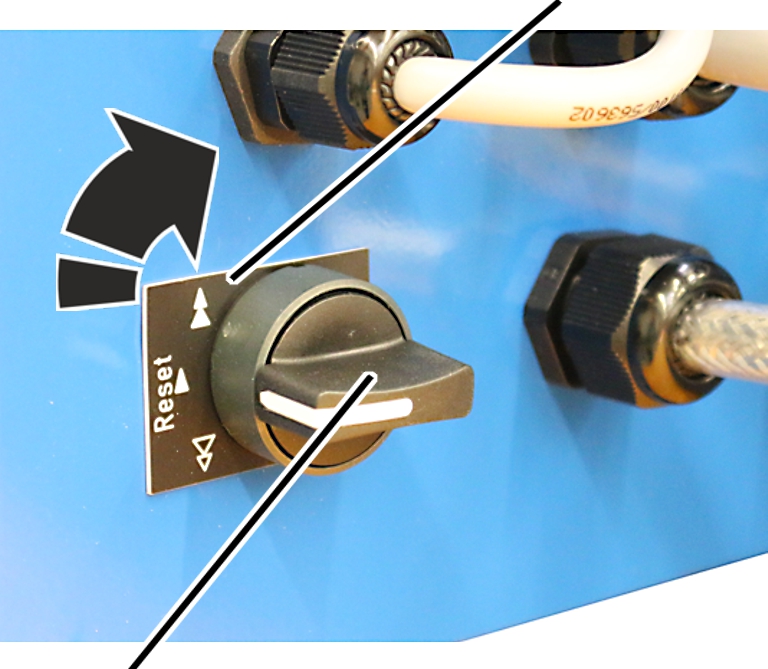
- Obrócić pokrętło do pozycji ‚góra’ i przytrzymać.
- Powoli podciągnąć hak ładunkowy.
- Hak ładunkowy przesuwa się do góry.
- Uruchomione pokrętło nie zatrzymuje haka ładunkowego jak zwykle w punkcie przesterowania krańcowego, górnego wyłącznika podnoszenia, lecz hak kontynuuje swój ruch.
- Jest uruchamiany wyłącznik krańcowy awaryjny.
- Wyłącza stycznik główny.
- Wyłącznik krańcowy awaryjny został skontrolowany.
Jeżeli stycznik główny nie wyłączył:
- Występuje problem z oprzewodowaniem suwnicy lub z poszczególnymi częściami. Nie wolno kontynuować eksploatacji suwnicy.
- Suwnicę wyłączyć z ruchu.
- Skontaktować się z serwisem firmy ABUS. Patrz „Serwis ABUS”.
Ponownie włączyć suwnicę
pozycja ‚dół
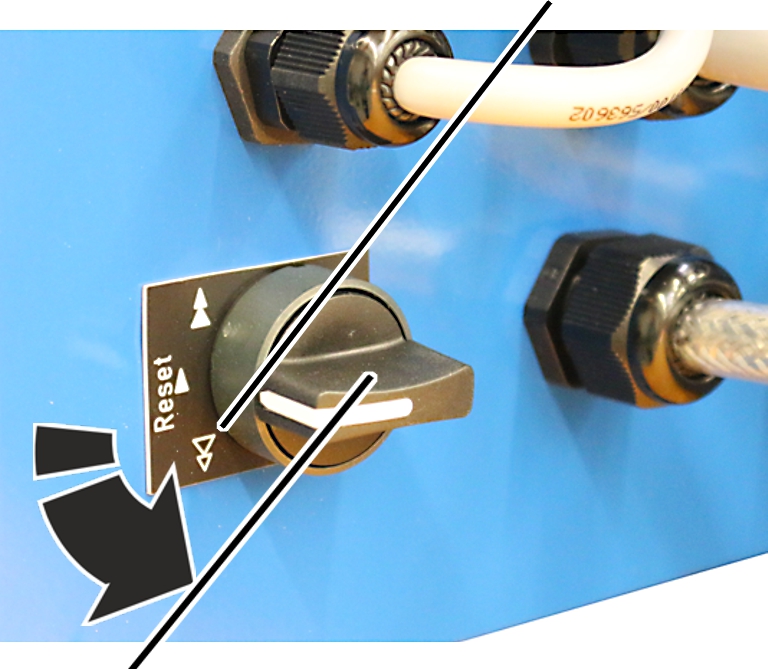
- Obrócić pokrętło do pozycji ‚dół’ i przytrzymać.
- Stycznik główny jest zmostkowany.
- Suwnica znowu się włącza.
- Wyprowadzić hak ładunkowy z zakresu działania wyłącznika granicznego.
Dotyczy tylko bliźniaczego mechanizmu podnoszenia
Przebieg w przypadku bliźniaczego mechanizmu podnoszenia jest prawie identyczny.
- Skontrolować wyłącznik krańcowy awaryjny na mechanizmie podnoszenia 1.
- Zrestartować suwnicę na napędzie mechanizmu podnoszenia 1.
- Skontrolować wyłącznik krańcowy awaryjny na mechanizmie podnoszenia 2.
- Zrestartować suwnicę na napędzie mechanizmu podnoszenia 2.
Sprawdzić linę na podstawie prognozy terminu wycofania z eksploatacji
Sterownik ABUControl ułatwia badanie liny i czyni je bezpieczniejszym, wyświetlając odcinki liny, dla których zostało wyliczone istotne zużycie.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Użytkownik ‚CUSTOMER’ (poziom uprawnień użytkownika [1]) lub ‚SERVICE’ (poziom uprawnień użytkownika [2]) musi być zalogowany.
Wywołanie „Zużycie Stan liny kwalifikujący do wymiany“
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚CUSTOMER’ lub ‚SERVICE’ 🡪 „Mechanizm podnoszenia“ 🡪 „Zużycie Stan liny kwalifikujący do wymiany“ |
- Zalogować się w KranOS jako użytkownik ‚CUSTOMER’ (poziom uprawnień użytkownika [1]) lub ‚SERVICE’ (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W menu głównym wybrać wymagany mechanizm podnoszenia (np. mechanizm podnoszenia 1).
- Ukazuje się okno wybranego mechanizmu podnoszenia.
- W menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Zużycie Stan liny kwalifikujący do wymiany“.
Odczyt obliczeń stanu liny kwalifikującego do wymiany
kolumna „Pozycja liny“kolumna „Długość zużycia“
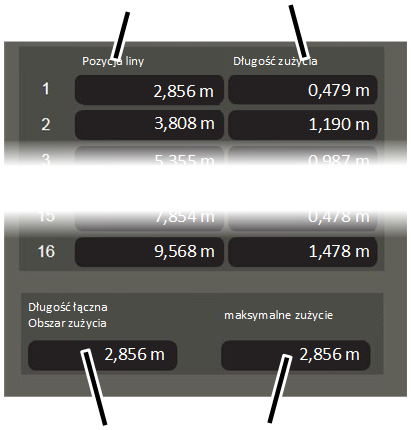
- Ukazuje się okno „Zużycie Stan liny kwalifikujący do wymiany“.
- W tabeli wyświetlany jest jeden lub więcej odcinków liny (jeden odcinek liny w jednym wierszu), dla których ABUControl wyliczył znaczące zużycie.
- Kolumna „Pozycja liny“ wskazuje, gdzie znajduje się odnośny odcinek liny. Mierzony jest odcinek między punktem stałym i początkiem odpowiedniego.
- Kolumna „Długość zużycia“ wskazuje długość odcinka liny, który uległ znaczącemu zużyciu. Pomiar zaczyna się od początku pozycji podanej w kolumnie „Pozycja liny“.
- W polu „Długość łączna obszar zużycia“ wyświetlany jest odcinek liny z tabeli, który został obliczony jako odcinek o największym zużyciu.
- W polu „Maksymalne zużycie“ wyświetlana jest wartość zużycia odcinka liny o największym zużyciu.
- Badanie liny należy zacząć w wyświetlonych pozycjach liny.
Należy zbadać kolejno wszystkie wyświetlone odcinki liny. Tu należy się liczyć z najwcześniejszym pękaniem drutów.
Badanie liny
Na wszystkich odcinkach liny o znaczącym zużyciu:
odstęp pomiędzy punktem stałym i początkiem odcinka liny (pole „Długość liny“)
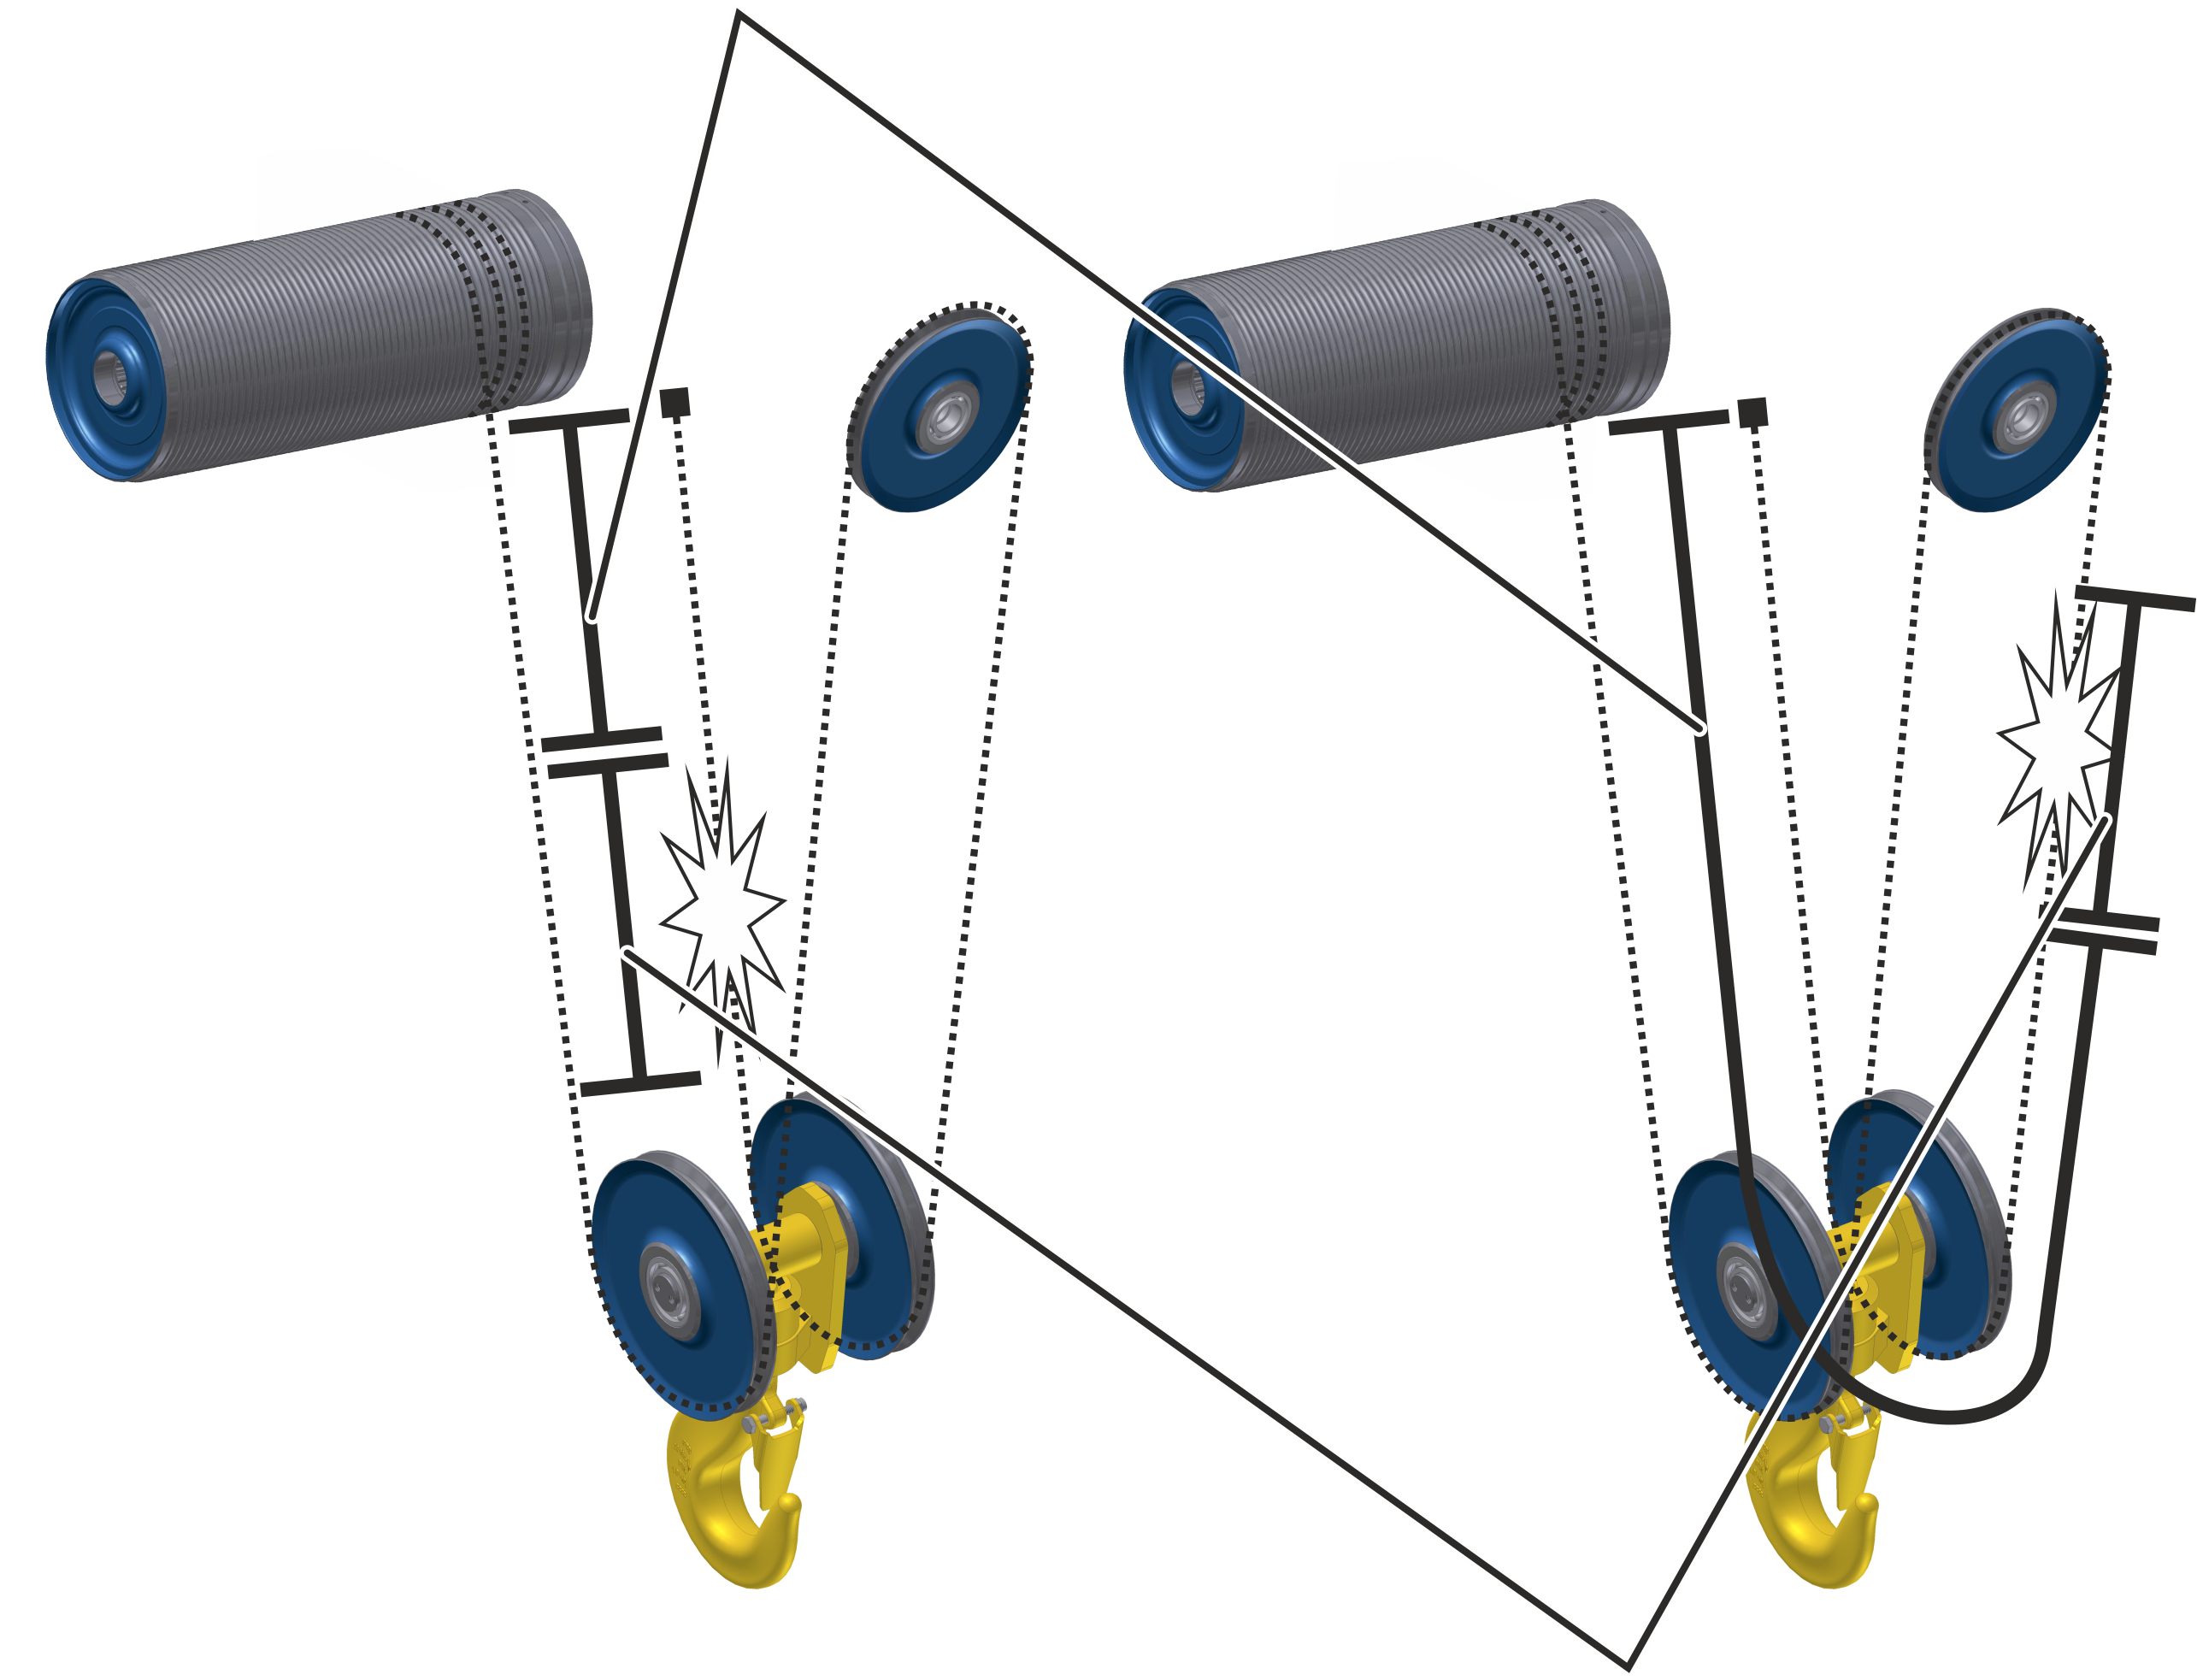
- Hak ładunkowy przesunąć maksymalnie do dołu.
Upraszcza to pomiary liny.
- Zmierzyć od punktu stałego wciągnika linowego odstęp „Pozycja liny“.
W tym miejscu zaczyna się odcinek liny o znaczącym zużyciu.
Odcinek liny o największym zużyciu znajduje się najczęściej w pierwszym cięgnie, ale zależnie od sposobu użytkowania suwnicy może być położony także w innych cięgnach. W tym przypadku należy zmierzyć dodatkowo odstęp między „Pozycja liny“ i punktem stałym wciągnika linowego wokół krążka linowego na dolnym zbloczu.
- Zmierzyć od początku odcinka liny „Długość łączna Obszar zużycia“.
- Na tym obszarze znajduje się odcinek liny o znaczącym zużyciu. Tu należy się liczyć z najwcześniejszym pękaniem drutów.
- W tym miejscu rozpocząć badanie liny.
Patrz też „Ogólna instrukcja obsługi suwnic ABUS“, rozdział „Kontrola liny“.
Jeżeli w tym miejscu nie stwierdzono stanu liny kwalifikującego do wymiany:
- Zbadać całą pozostała linę.
Dotyczy tylko wciągników linowych z bliźniaczym mechanizmem podnoszenia oraz wciągników linowych z mechanizmem podnoszenia True Vertical Lift
Ten punkt dotyczy tylko wciągników linowych z bliźniaczym mechanizmem podnoszenia (oba końce liny są nawijane każdy na własny bęben linowy) oraz wciągników linowych z mechanizmem podnoszenia True Vertical Lift (oba końce liny są nawijane na wspólny bęben linowy).
Sprawdzenie obu połówek liny
krążek wyrównawczy
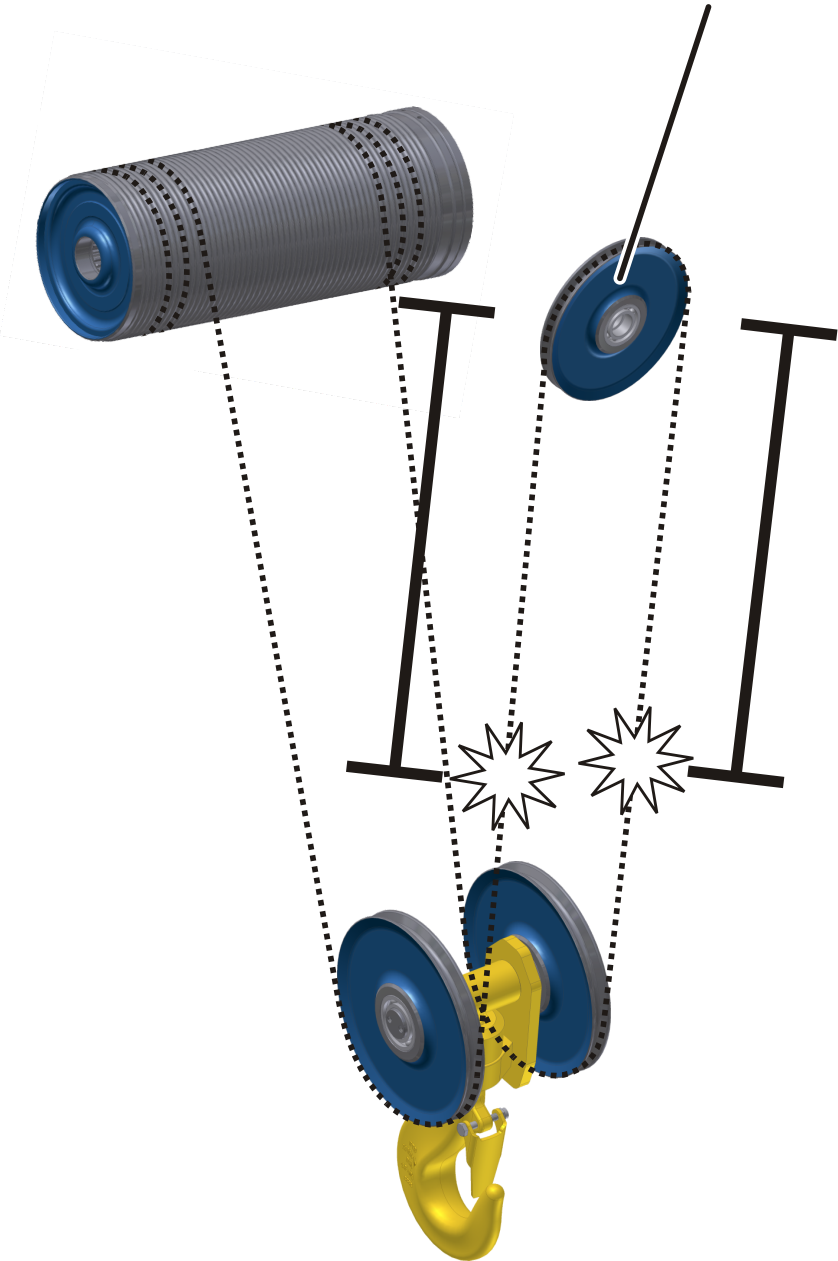
W tych wciągnikach linowych lina jest nawijana na obu końcach. Środkowy odcinek liny znajduje się niemal bez ruchu na krążku wyrównawczym wciągnika linowego lub na zbloczu dolnym. Myślowo ten krążek wyrównawczy jest traktowany jako punkt stały a połówki liny jako dwie osobne liny.
Zużycie wyznaczone przez ABUControl odnosi się do pierwszej jak i do drugiej połówki liny. Ze względu na symetryczny układ przyjmuje się identyczne zużycie dla obu połówek liny.
- Sprawdzić połówkę liny na lewo od krążka wyrównawczego i na prawo od tego krążka. Potraktować przy tym krążek wyrównawczy jako punkt stały.
Badanie liny na krążku wyrównawczym
Lina na krążku wyrównawczym jest traktowana w ABUControl jako punkt stały. Dlatego nie można tu obliczyć zużycia.
Jednak wskutek kołysania ładunku i niewielkie różnice w obrotach obu bębnów linowych zużywa się także lina na krążku wyrównawczym.
krążek wyrównawczy
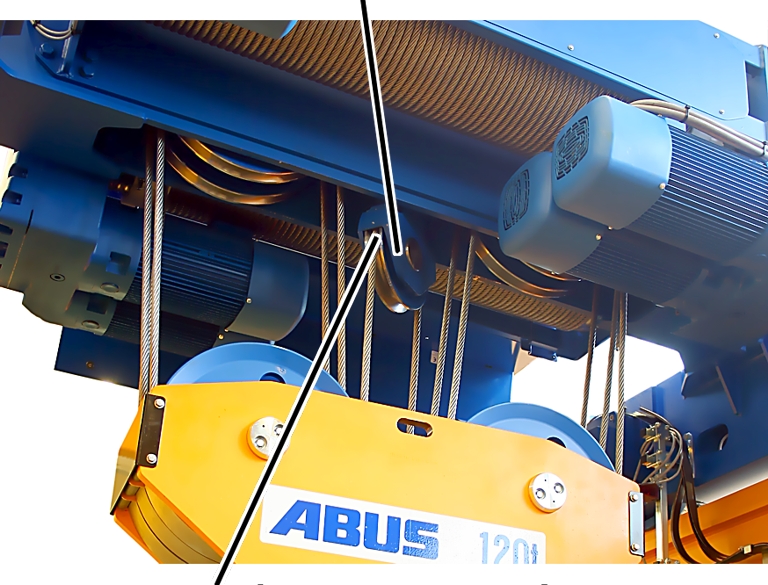
- Kawałek liny położony na krążku wyrównawczym (środkowy krążek zwrotny na górze wciągnika linowego lub na dolnym zbloczu) należy badać dodatkowo oprócz reszty liny i szczególnie starannie.
Wymiana liny
Jeżeli lina jest w stanie kwalifikującym do wymiany:
- Wymienić linę. Patrz „Wymiana liny“ oraz podręcznik produktu wciągnika linowego.
Wyświetlanie parametrów stanu liny kwalifikującego do wymiany i danych napędu linowego
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Użytkownik ‚CUSTOMER’ (poziom uprawnień użytkownika [1]) lub ‚SERVICE’ (poziom uprawnień użytkownika [2]) musi być zalogowany.
Wywołanie „Parametry stanu liny kwalifikujące do wymiany“
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚CUSTOMER’ lub ‚SERVICE’ 🡪 „Mechanizm podnoszenia“ 🡪 „Parametry profilu podnoszenia“ 🡪 „Parametry stanu liny kwalifikujący do wymiany“ |
- Zalogować się w KranOS jako użytkownik ‚CUSTOMER’ (poziom uprawnień użytkownika [1]) lub ‚SERVICE’ (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W menu głównym wybrać wymagany mechanizm podnoszenia (np. mechanizm podnoszenia 1).
- Ukazuje się okno wybranego mechanizmu podnoszenia.
- W menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Parametry profilu podnoszenia“.
- Ukazuje się okno „Parametry profilu podnoszenia“.
- W menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Parametry stanu liny kwalifikującego do wymiany“.
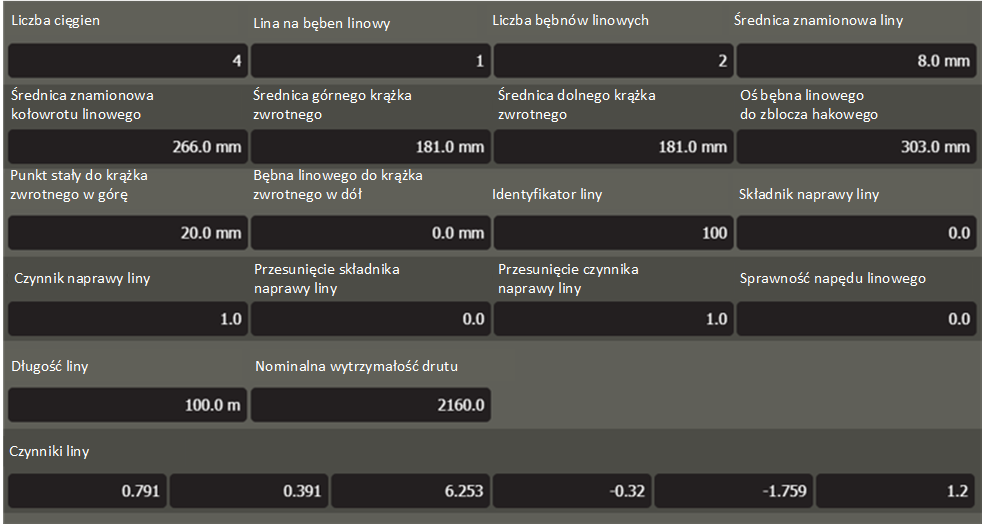
- Ukazuje się okno „Parametry stanu liny kwalifikującego do wymiany“.
- Odczytać wymagane parametry:
- „Liczba cięgien“: liczba cięgien liny, przebiegających między zbloczem dolnym i ramą wózka.
- „Liny na bęben linowy“:
1: Jeden koniec liny jest nawijany na bęben linowy, drugi jest zamocowany w punkcie stałym.
2: Oba końce liny są nawijane na bęben (wciągnik linowy z mechanizmem podnoszenia True Vertical Lift, olinowanie D4/2))
- „Liczba bębnów linowych“: liczba bębnów linowych na jeden wciągnik linowy
1: Wciągnik linowy do suwnic jednodźwigarowych (rodzaj konstrukcji E, S, U) lub do suwnic dwudźwigarowych (rodzaj konstrukcji D, DA, DQA)
2: Bliźniaczy mechanizm podnoszenia (rodzaj konstrukcji Z, ZA)
- „Średnica znamionowa liny“: średnica liny na bębnie linowym
- „Średnica znamionowa kołowrotu linowego“: średnia jednego pełnego obrotu (=zwoju) liny na bębnie linowym (średnica bębna linowego+ średnica liny)
- „Średnica górnego krążka zwrotnego“: Średnica górnego krążka zwrotnego + średnica liny
- „Średnica dolnego krążka zwrotnego“: średnica krążka zwrotnego na dole + średnica liny
- „Oś bębna linowego do zblocza hakowego“: odległość między osią bębna linowego i osią krążka zwrotnego/krążków zwrotnych zblocza dolnego
- „Punkt stały do krążka zwrotnego u góry“: odległość między punktem stałym i osią górnego krążka zwrotnego
- „Bęben linowy do krążka zwrotnego u góry“: Odległość od osi bębna linowego do osi górnego krążka zwrotnego.
- „Identyfikator liny“: identyfikator liny ABUS (A100=100, A101=101, A102=102, A103=103, A104=104, A105=105, A106=106)
- „Składnik korekcyjny liny“: wewnętrzna wartość do obliczeń
- „Współczynnik korekcyjny liny“: wewnętrzna wartość do obliczeń
- „Offset składnika korekcyjnego liny“: wewnętrzna wartość do obliczeń
- „Offset współczynnika korekcyjnego liny“: wewnętrzna wartość do obliczeń
- „Sprawność napędu linowego“: wewnętrzna wartość do obliczeń
- „Długość liny“: długość całej liny
- „Nominalna wytrzymałość drutu“: wytrzymałość liny
- „Współczynniki liny“: wewnętrzne wartości do obliczeń
Sprawdzić bezpiecznik przeciążeniowy
Bezpiecznik przeciążeniowy musi być kontrolowany w ramach kontroli okresowej i w razie przeciążenia wyłączać ruch podnoszenia.
Warunki kontroli bezpiecznika przeciążeniowego:
- Do tej czynności niezbędne jest obciążenie pomiarowe.
- Masa obciążenia pomiarowego musi być dokładnie znana.
- Masa obciążenia pomiarowego powinna być w miarę możliwości równa maksymalnemu udźwigowi suwnicy/wózka lub być maksymalnie zbliżona do maksymalnego udźwigu suwnicy/wózka.
Ponieważ bezpiecznik przeciążeniowy reaguje przy przeciążeniu wynoszącym 110%, w systemie KranOS można tymczasowo zredukować współczynnik pomiaru przeciążenia. W takiej sytuacji bezpiecznik przeciążeniowy może zostać uaktywniony także przy obciążeniu pomiarowym, wynoszącym 110% maksymalnego udźwigu suwnicy.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Musi być zalogowany użytkownik ‚SERVICE’ (poziom uprawnień użytkownika [2]).
Wywołanie parametrów profilu podnoszenia
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚SERVICE’ 🡪 „Mechanizm podnoszenia“ 🡪 „Parametry profilu podnoszenia“ |
- Zaloguj się do KranOS jako użytkownik ‚SERVICE’ (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W menu głównym wybrać wymagany mechanizm podnoszenia (np. mechanizm podnoszenia 1).
- Ukazuje się okno wybranego mechanizmu podnoszenia.
- W menu „Ustawienia“ (trzy poziome belki) kliknąć punkt „Parametry profilu podnoszenia“.
Zredukować „Współczynnik przeciążenia“
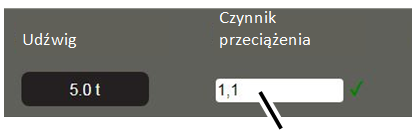
- Ukazuje się okno „Parametry profilu podnoszenia“.
- W polu „Współczynnik przeciążenia“ wpisać współczynnik powodujący, że istniejące obciążenie pomiarowe staje się przeciążeniem.
- Kliknąć przycisk „Zapis PLC“.
Zwiększyć obciążenie pomiarowe
- Zwiększyć obciążenie pomiarowe, przestrzegając przy tym przepisów bezpieczeństwa pracy.
- Musi zadziałać bezpiecznik przeciążeniowy.
- Miga wskaźnik na wyświetlaczu mozaikowym.
- Odłożyć obciążenie pomiarowe.
Wykonać reset bezpiecznika przeciążeniowego
- Wyłączyć suwnicę przy pomocy odłącznika sieciowego lub głównego wyłącznika sieciowego.
- Odczekać 60 sekund.
- Włączyć ponownie suwnicę.
- Następuje restart ABUControl.
- Współczynnik przeciążenia zostanie ponownie zresetowany.
Konserwacja
Dotyczy każdej osoby, która wykonuje prace związane z konserwacją, naprawami lub przebudową suwnicy.
Użytkownik suwnicy jest odpowiedzialny za dobór i odpowiednie kwalifikacje personelu utrzymania ruchu.
Przykłady odpowiednio wykwalifikowanych osób:
- Osoby posiadające obszerną wiedzę opartą na wykształceniu zawodowym w zakresie budowy maszyn oraz elektrycznych instalacji suwnic.
- Osoby posiadające wystarczające doświadczenie w zakresie eksploatacji, montażu i konserwacji suwnic.
- Osoby dysponujące kompleksową znajomością odnośnych reguł techniki, dyrektyw i przepisów bezpieczeństwa, obowiązujących w kraju użytkowania suwnicy.
- Osoby regularnie szkolone przez firmę ABUS.
ABUS nie odpowiada za szkody spowodowane wykonaniem konserwacji niefachowo lub przez osoby nie mające odpowiednich kwalifikacji.
ABUS zaleca powierzenie wykonywania konserwacji serwisowi firmy ABUS.
Używać tylko oryginalnych części zamiennych ABUS. W przeciwnym razie przepadają roszczenia z tytułu gwarancji.
Zasady bezpieczeństwa przy konserwacji
Następujących zasad bezpieczeństwa należy przestrzegać podczas wykonywania wszelkich prac związanych z utrzymaniem przy suwnicy ze sterownikiem ABUControl.
- Wyłączyć wyłącznik zasilania sieciowego. Zabezpieczyć wyłącznik przed przypadkowym włączeniem.
- Otworzyć rozłącznik bezpiecznikowy w skrzynce stycznikowej suwnicy. Rozłącznik bezpiecznikowy zabezpieczyć kłódką, aby uniknąć przypadkowego połączenia.
- Używać odpowiedniego pomostu roboczego i zabezpieczenia przed upadkiem.
- Ogrodzić w wystarczającej odległości obszar wokół pomostu roboczego.
- Wyłączyć inne suwnice na tym samym torze jezdnym lub suwnice nad lub lub suwnicą, która ma być konserwowana. Zabezpieczyć wyłącznik przed przypadkowym włączeniem. W przeciwnym razie inne suwnice mogłyby przewrócić pomost podnośnika lub uderzyć o konserwowaną suwnicę.
- Poinformować osoby przebywające w pobliżu o wykonywaniu naprawy.
- Prace na instalacji elektrycznej suwnicy mogą być wykonywane tylko przez wykwalifikowanych elektryków!
- Także po użyciu przycisku zatrzymania awaryjnego w sterowniku suwnicy i sterowniku wózka suwnicowego występują nadal wysokie napięcia, które mogą spowodować śmierć.
Te zasady bezpieczeństwa obowiązują w szczególności dla suwnicy ze sterownikiem ABUControl
- Przed pracami przy suwnicy odłączyć sieć zasilającą i poczekać co najmniej 15 minut aż do zaniku napięcia obwodach pośrednich przetwornic częstotliwości.
- Nie otwierać obudowy przetwornic częstotliwości.
Wyłączyć suwnicę
Wyłączanie suwnicy z rozłącznikiem bezpiecznikowym
Rozłącznik bezpiecznikowy w sterowniku suwnicy spełnia funkcję odłącznika sieciowego. Umożliwia praktycznie całkowite wyłączenie energii elektrycznej na suwnicy.
Jest to celowe przede wszystkim wtedy, gdy przy pomocy wyłącznika zasilania sieciowego nie można wyłączyć całego urządzenia suwnicowego.
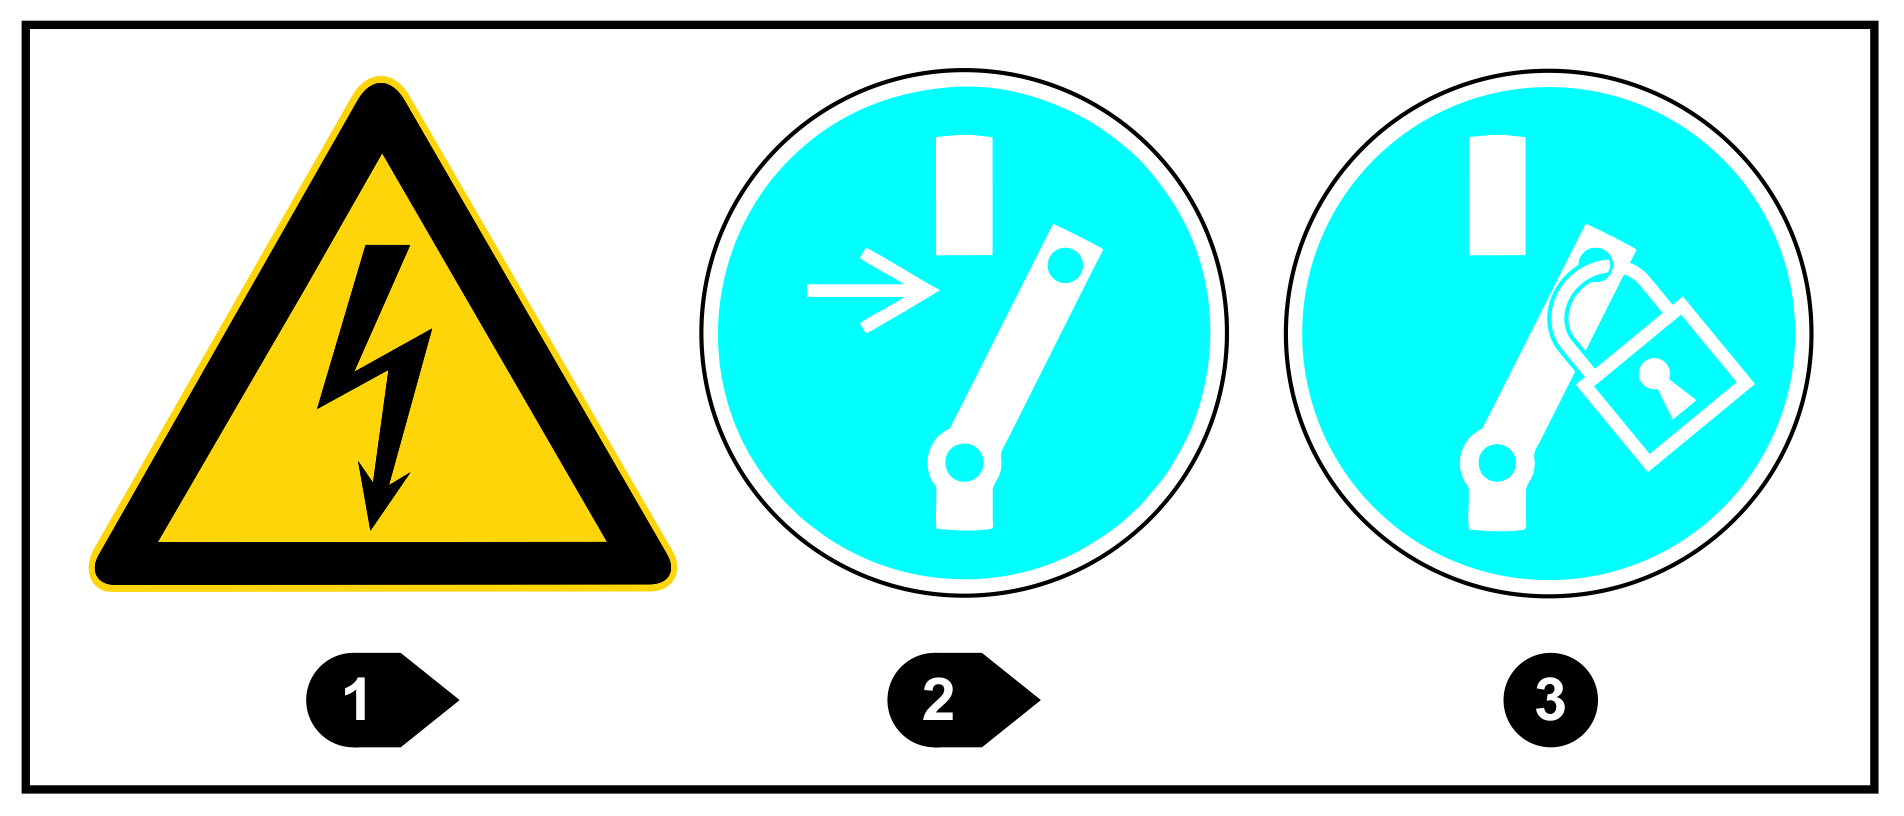
Tabliczka bezpieczeństwa produktu na pokrywie sterownika suwnicy do wyłączania suwnicy
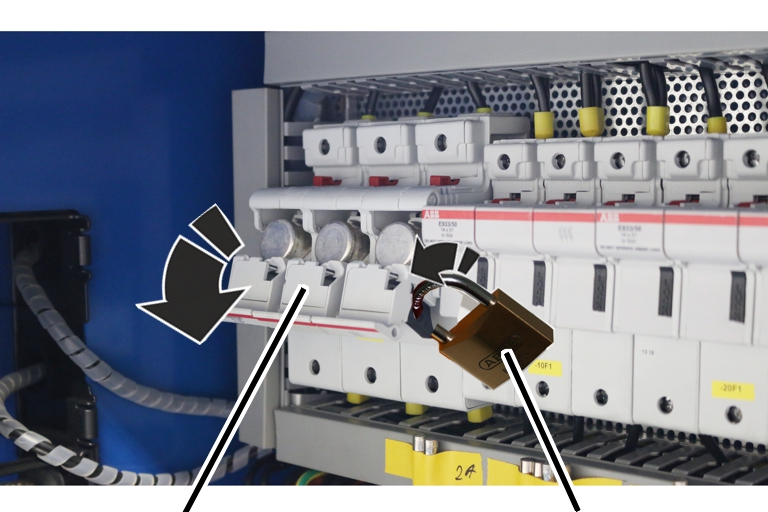
- Otworzyć sterownik suwnicy.
- Przestrzegać przepisów bezpieczeństwa pracy. i rozłożyć rozłącznik bezpiecznikowy za uchwyt do dołu.
- Rozłącznik bezpiecznikowy zabezpieczyć kłódką, aby uniknąć przypadkowego zamknięcia.
- Odczekać 15 minut, aby zostały rozładowane napięcia w sterowniku suwnicy.
- Suwnica za rozłącznikiem bezpiecznikowym jest wolna od napięcia. Do rozłącznika bezpiecznikowego instalacja jest nadal pod napięciem. Specjalne obwody prądowe (np. dla urządzeń ładunkowych) także przy rozwartym rozłączniku bezpiecznikowym mogą być jeszcze pod napięciem.
Wymiana bezpieczników
wkładka topikowa
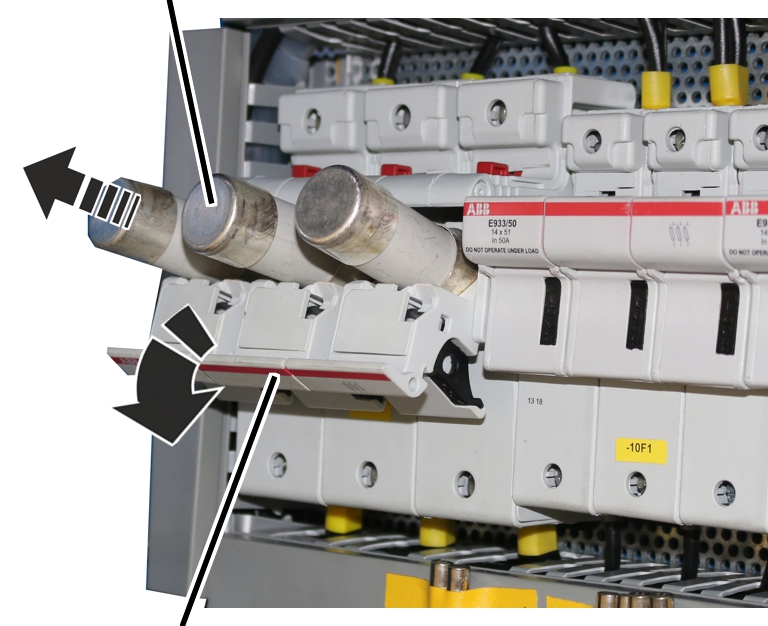
- Rozłożyć rozłącznik bezpiecznikowy.
- Wymienić wkładkę topikową.
- Złożyć rozłącznik bezpiecznikowy.
Ustawić od nowa punkty przesterowania dla wyłącznika krańcowego awaryjnego i górnego wyłącznika krańcowego podnoszenia.
Wciągnik linowy jest wyposażony w trzy punkty wysterowania.
Punkty przesterowania dla górnego wyłącznika krańcowego podnoszenia i położonego nad nim wyłącznika krańcowego awaryjnego zostały ustawione fabrycznie i zaplombowane.
W razie potrzeby (np. gdy hak ładunkowy nie może dojeżdżać do końca do góry z powodu trawersy), po wymianie liny lub po naprawach, może być konieczne ponowne ustawienie punktu przesterowania dla górnego wyłącznika krańcowego podnoszenia.
Wyznaczanie punktów przesterowania
Punkt przesterowania
wyłącznika krańcowego awaryjnego C1
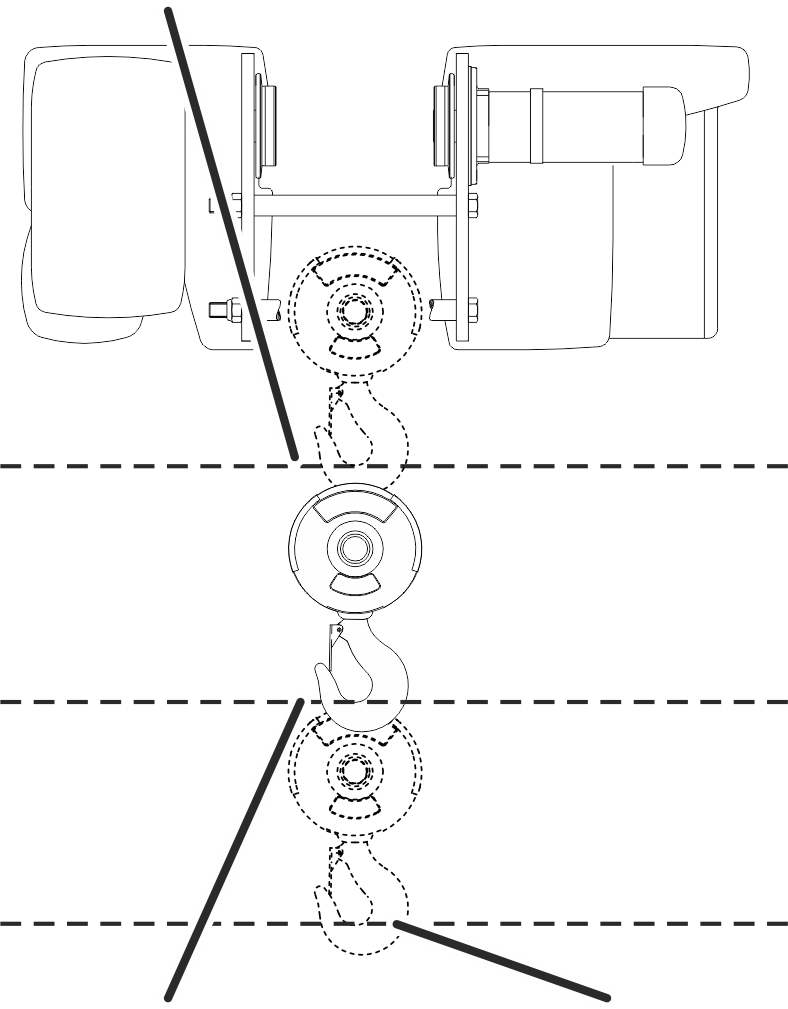
- Wymiar haka (wymiar C) to zasadniczo najwyższa pozycja, do której hak ładunkowy może dojechać bez uszkodzenia liny. Jest w tym uwzględniony pewien zapas bezpieczeństwa.
- Wymiar haka (wymiar C) stanowi w zasadzie odległość między dolną krawędzią koła jezdnego napędu linowego a wewnętrzną krawędzią haka ładunkowego.
- Wymiar haka (wymiar C) zawsze dotyczy seryjnego haka ładunkowego. W przypadku haków większych lub mniejszych, wymiar haka należy odczytać z arkusza danych napędu linowego.
- Punkt przesterowania dla wyłącznika krańcowego awaryjnego jest określany jako C1 i jest położony nieco powyżej wymiaru haka. Ten wymiar haka to absolutnie najwyższa pozycja, do której hak ładunkowy może dojechać bez uszkodzenia liny.
- Punkt przesterowania dla wyłącznika krańcowego podnoszenia jest określany jako C2 i jest położony nieco poniżej wymiaru haka.
- Oba punkty przesterowania (C1 i C2) mają po dwie alternatywne krawędzie odniesienia: A1 i A2 (odległość między łatwo dostępną krawędzią na wciągniku linowym i osią krążka zwrotnego zblocza dolnego oraz B1 i B2 (odległość między jedną z łatwo dostępnych krawędzi na wciągniku linowym i na górnej krawędzi zblocza dolnego). Te dodatkowe wymiary mogą być wykorzystane alternatywnie do wyznaczenia wymiaru haka i mogą ułatwić pomiary. Ponadto są one niezależne od wielkości haka ładunkowego, dzięki czemu mogą być wykorzystywane do mniejszych i większych haków ładunkowych.
- Wybrać odpowiednią krawędź odniesienia na wciągniku linowym i na dolnym zbloczu z poniższego rysunku.
- Odczytać wymiary C1 i C2 lub alternatywnie A1 i A2 albo B1 i B2 z poniższej tabeli.
Krawędzie odniesienia na wciągniku linowym zależnie od typu konstrukcji:
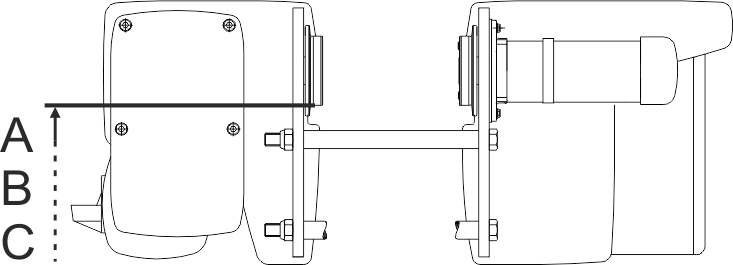
Krawędzie odniesienia na zbloczu dolnym:
Wymiar hakapunkt przesterowania wyłącznika krańcowego awaryjnego
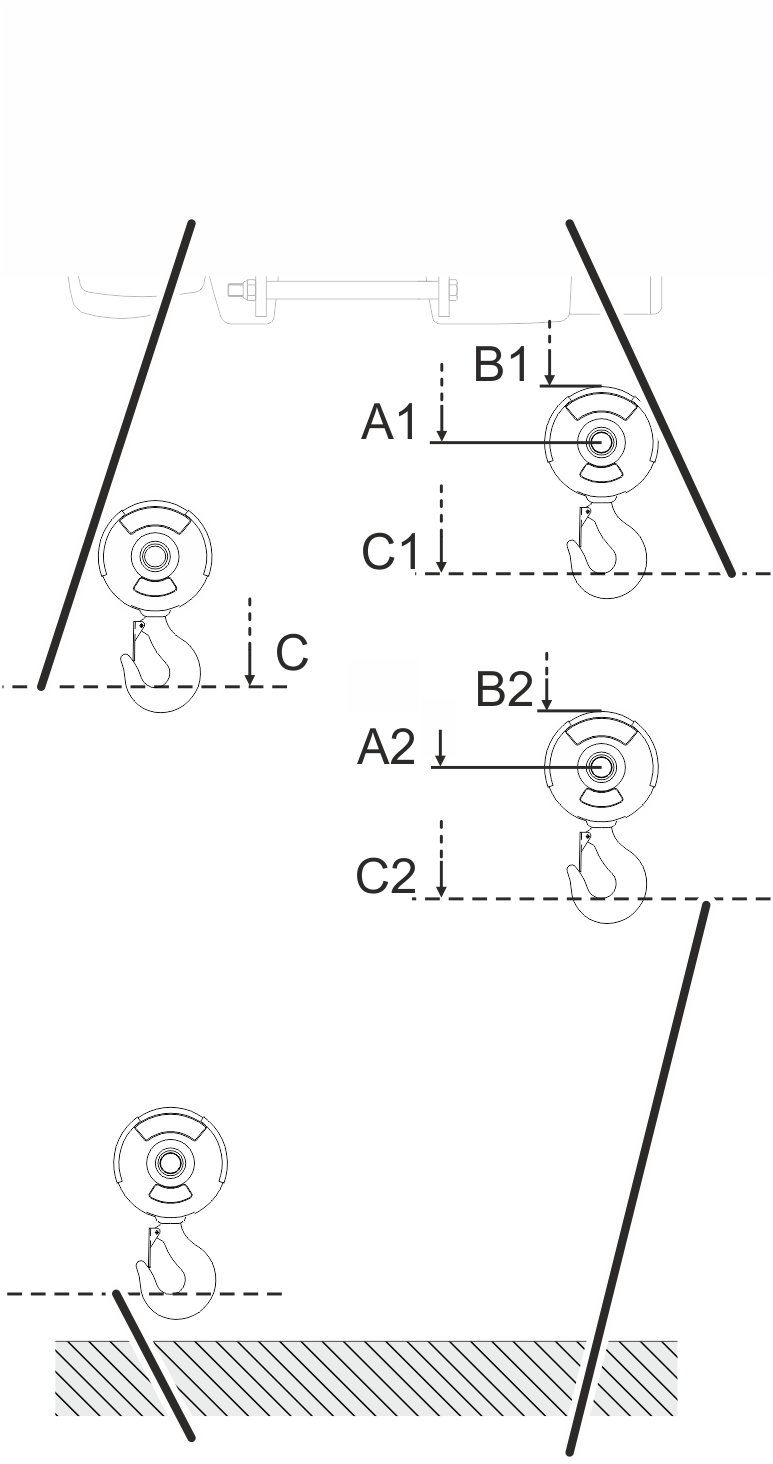
Podstawy:
- 146 obrotów śruby ustawczej obraca wodzik rozdzielczy na wyłączniku granicznym przekładni jeden raz o całe 360°.
- W poniższej tabeli można odczytać, ile milimetrów skoku roboczego haka odpowiada jednemu obrotowi śruby ustawczej.
- Obracanie śruby ustawczej w prawo przesuwa punkt przesterowania do dołu, obracanie tej śruby w lewo przesuwa punkt przesterowania do góry.
- W poniższej tabeli można odczyta, ile milimetrów skoku roboczego haka pokonuje hak w strefie martwej mikroprzełącznika (histereza rozdzielcza).
punkt przesterowania |
punkt przesterowania |
Strefa martwa (histereza rozdzielcza) |
Skok roboczy haka przypadający na jeden obrót śruby ustawczej |
|||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|
Typ konstrukcji |
Typowielkość |
Olinowanie |
Szerokość toru [mm] |
Wymiar haka |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
E |
800 |
4/1 |
Do 300 |
400 |
165 |
70 |
380 |
215 |
120 |
430 |
55 |
71 |
E |
1000 * |
2/1 |
Do 300 |
567 |
210 |
105 |
525 |
310 |
205 |
625 |
120 |
154 |
E |
1000 * |
4/1 |
Do 300 |
500 |
230 |
125 |
480 |
279 |
175 |
530 |
60 |
77 |
E |
2000 |
2/1 |
Do 300 |
580 |
180 |
70 |
540 |
280 |
170 |
640 |
130 |
172 |
E |
2000 |
4/1 |
Do 300 |
500 |
195 |
80 |
480 |
245 |
130 |
530 |
65 |
86 |
E |
3000 |
2/1 |
Do 300 |
664 |
215 |
70 |
625 |
315 |
170 |
734 |
160 |
214 |
E |
3000 |
4/1 |
Do 300 |
580 |
235 |
90 |
560 |
285 |
140 |
610 |
80 |
107 |
E |
5000 |
2/1 |
Do 350 |
830 |
295 |
110 |
790 |
395 |
210 |
890 |
178 |
238 |
E |
5000 |
4/1 |
Do 350 |
825 |
375 |
190 |
805 |
425 |
240 |
855 |
89 |
119 |
E |
6000 |
2/1 |
Do 350 |
830 |
295 |
110 |
790 |
395 |
210 |
890 |
194 |
260 |
* Podane wartości odnoszą się do typu GM 1000 kompakt i GM 1000 modular. Wartości są identyczne dla obu typów konstrukcji.
Tylko dla wciągnika linowego typu konstrukcji E o większej szerokości toru
Ten fragment dotyczy tylko napędu linowego o typie konstrukcji E i o większych rozstawach kół niż podane w tabeli powyżej.
Obliczenie większego wymiaru haka
Od określonego rozstawu kół konieczne jest zwiększenie wymiaru haka.
- Do wymiaru haka z tabeli powyżej należy dodać dodatkowy wymiar z tej tabeli.
Rozstaw kół |
Wielkość konstrukcyjna 800 |
Wielkość konstrukcyjna 1000 |
Wielkość konstrukcyjna 1000 |
Wielkość konstrukcyjna 2000 |
Wielkość konstrukcyjna 2000 |
Wielkość konstrukcyjna 3000 |
Wielkość konstrukcyjna 3000 |
Wielkość konstrukcyjna 5000 |
Wielkość konstrukcyjna 5000 |
Wielkość konstrukcyjna 6000 |
|---|---|---|---|---|---|---|---|---|---|---|
300 |
0 |
0 |
0 |
0 |
0 |
0 |
0 |
- |
- |
- |
350 |
49 |
39 |
45 |
43 |
53 |
62 |
80 |
0 |
0 |
0 |
400 |
98 |
78 |
89 |
86 |
106 |
124 |
160 |
76 |
74 |
76 |
450 |
146 |
117 |
134 |
129 |
159 |
187 |
240 |
152 |
148 |
152 |
500 |
195 |
156 |
178 |
172 |
212 |
249 |
320 |
228 |
222 |
228 |
550 |
- |
- |
- |
- |
265 |
311 |
401 |
304 |
296 |
304 |
600 |
- |
- |
- |
- |
318 |
373 |
481 |
380 |
370 |
380 |
650 |
- |
- |
- |
- |
371 |
435 |
561 |
456 |
444 |
456 |
700 |
- |
- |
- |
- |
424 |
498 |
641 |
532 |
518 |
532 |
punkt przesterowania |
punkt przesterowania |
Strefa martwa (histereza rozdzielcza) |
Skok roboczy haka przypadający na jeden obrót śruby ustawczej |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Typ konstrukcji |
Typowielkość |
Olinowanie |
Wymiar haka |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
S |
800 |
4/1 |
343 |
335 |
245 |
323 |
385 |
295 |
377 |
55 |
71 |
S |
1000 |
4/1 |
420 |
420 |
315 |
400 |
470 |
365 |
450 |
60 |
77 |
S |
2000 |
4/1 |
440 |
405 |
290 |
420 |
455 |
340 |
470 |
65 |
86 |
S |
3000 |
2/1 |
699 |
520 |
370 |
659 |
620 |
470 |
760 |
160 |
214 |
S |
3000 |
4/1 |
550 |
540 |
395 |
530 |
590 |
445 |
580 |
80 |
107 |
punkt przesterowania |
punkt przesterowania |
Strefa martwa (histereza rozdzielcza) |
Skok roboczy haka przypadający na jeden obrót śruby ustawczej |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Typ konstrukcji |
Typowielkość |
Olinowanie |
Wymiar haka |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
U |
5000 |
4/1 |
1132 |
270 |
80 |
1110 |
320 |
130 |
1160 |
89 |
119 |
U |
6000 |
2/1 |
1256 |
235 |
50 |
1215 |
335 |
150 |
1315 |
194 |
260 |
U |
6000 |
4/1 |
1241 |
260 |
70 |
1220 |
310 |
120 |
1270 |
97 |
130 |
U |
7000 |
2/1 |
1615 |
330 |
90 |
1575 |
430 |
190 |
1675 |
254 |
342 |
punkt przesterowania |
punkt przesterowania |
Strefa martwa (histereza rozdzielcza) |
Skok roboczy haka przypadający na jeden obrót śruby ustawczej |
|||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|
Typ konstrukcji |
Typowielkość |
Olinowanie |
Szerokość toru [mm] |
Wymiar haka |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
D |
800 |
4/1 |
144 |
170 |
80 |
125 |
220 |
130 |
175 |
55 |
71 |
|
D |
1000 |
4/1 |
195 |
190 |
85 |
175 |
240 |
135 |
225 |
60 |
77 |
|
D |
2000 |
2/1 |
295 |
160 |
50 |
255 |
260 |
150 |
355 |
130 |
172 |
|
D |
2000 |
4/1 |
215 |
175 |
60 |
195 |
225 |
110 |
245 |
65 |
86 |
|
D |
3000 |
2/1 |
315 |
190 |
45 |
275 |
290 |
150 |
375 |
160 |
214 |
|
D130 |
3000 |
4/1 |
260 |
230 |
85 |
240 |
280 |
134 |
290 |
80 |
107 |
|
D160 |
3000 |
4/1 |
260 |
225 |
80 |
240 |
275 |
129 |
290 |
80 |
107 |
|
D |
5000 |
2/1 |
440 |
240 |
50 |
400 |
340 |
150 |
500 |
178 |
238 |
|
D |
5000 |
4/1 |
160 |
385 |
285 |
100 |
365 |
335 |
150 |
415 |
89 |
119 |
D |
5000 |
4/1 |
200 |
385 |
305 |
120 |
355 |
170 |
||||
D |
5000 |
4/2 |
320 |
330 |
220 |
280 |
430 |
320 |
380 |
178 |
238 |
|
D |
6000 |
2/1 |
520 |
235 |
50 |
480 |
335 |
150 |
580 |
194 |
260 |
|
D |
6000 |
4/1 |
267 |
260 |
73 |
247 |
310 |
123 |
297 |
97 |
130 |
|
D |
6000 |
6/1 |
606 |
355 |
168 |
586 |
405 |
218 |
636 |
65 |
87 |
|
D |
7000 |
2/1 |
572 |
344 |
103 |
532 |
444 |
203 |
632 |
254 |
342 |
|
D |
7000 |
4/1 |
501 |
380 |
139 |
481 |
430 |
189 |
531 |
127 |
171 |
|
D |
7000 |
6/1 |
do 2000 |
717 |
520 |
280 |
690 |
570 |
330 |
745 |
85 |
114 |
D |
7000 |
6/1 |
od 2000 |
897 |
520 |
280 |
875 |
570 |
330 |
925 |
85 |
114 |
D |
7000 |
4/2 |
236 |
240 |
50 |
195 |
340 |
150 |
295 |
254 |
342 |
|
D |
7000 |
8/2 |
516 |
260 |
70 |
495 |
310 |
120 |
545 |
127 |
171 |
|
punkt przesterowania |
punkt przesterowania |
Strefa martwa (histereza rozdzielcza) |
Skok roboczy haka przypadający na jeden obrót śruby ustawczej |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Typ konstrukcji |
Typowielkość |
Olinowanie |
Wymiar haka |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
DA |
800 |
4/1 |
429 |
170 |
80 |
410 |
220 |
130 |
460 |
55 |
71 |
DA |
1000 |
4/1 |
520 |
190 |
85 |
500 |
240 |
135 |
550 |
60 |
77 |
DA |
2000 |
2/1 |
621 |
160 |
50 |
580 |
260 |
150 |
681 |
130 |
172 |
DA |
2000 |
4/1 |
544 |
175 |
60 |
520 |
225 |
110 |
570 |
65 |
86 |
DA |
3000 |
2/1 |
700 |
193 |
45 |
660 |
290 |
145 |
760 |
160 |
214 |
DA |
3000 |
4/1 |
620 |
225 |
80 |
600 |
275 |
130 |
650 |
80 |
107 |
DA |
5000 |
2/1 |
825 |
240 |
50 |
785 |
340 |
150 |
885 |
178 |
238 |
DA |
5000 |
4/1 |
813 |
285 |
100 |
795 |
335 |
150 |
845 |
89 |
119 |
DA160 |
6000 |
2/1 |
949 |
235 |
50 |
910 |
335 |
150 |
1010 |
194 |
260 |
DA200 |
6000 |
4/1 |
470 |
260 |
70 |
450 |
310 |
120 |
500 |
97 |
130 |
DA280 |
6000 |
4/1 |
832 |
260 |
70 |
810 |
310 |
120 |
860 |
97 |
130 |
DA280 |
6000 |
6/1 |
1068 |
352 |
165 |
1050 |
400 |
215 |
1100 |
65 |
87 |
DA200 |
7000 |
2/1 |
1284 |
345 |
105 |
1245 |
445 |
205 |
1345 |
254 |
342 |
DA |
7000 |
4/1 |
913 |
375 |
135 |
895 |
425 |
185 |
943 |
127 |
171 |
DA |
7000 |
6/1 |
1370 |
515 |
275 |
1350 |
565 |
325 |
1400 |
85 |
114 |
punkt przesterowania |
punkt przesterowania |
Strefa martwa (histereza rozdzielcza) |
Skok roboczy haka przypadający na jeden obrót śruby ustawczej |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Typ konstrukcji |
Typowielkość |
Olinowanie |
Wymiar haka |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
DQA |
2000 |
2/1 |
525 |
125 |
10 |
485 |
225 |
110 |
585 |
130 |
172 |
DQA |
2000 |
4/1 |
445 |
140 |
30 |
425 |
190 |
80 |
475 |
65 |
86 |
DQA |
3000 |
2/1 |
639 |
190 |
40 |
600 |
290 |
140 |
700 |
160 |
214 |
DQA |
3000 |
4/1 |
555 |
210 |
65 |
535 |
260 |
115 |
585 |
80 |
107 |
DQA |
5000 |
2/1 |
810 |
275 |
90 |
770 |
375 |
190 |
870 |
178 |
238 |
DQA |
5000 |
4/1 |
712 |
265 |
75 |
690 |
315 |
125 |
740 |
89 |
119 |
DQA |
6000 |
2/1 |
870 |
335 |
150 |
830 |
435 |
250 |
930 |
194 |
260 |
DQA |
6000 |
4/1 |
745 |
250 |
60 |
725 |
300 |
110 |
775 |
97 |
130 |
DQA350 |
7000 |
4/1 |
970 |
375 |
135 |
950 |
425 |
185 |
1000 |
127 |
171 |
punkt przesterowania |
punkt przesterowania |
Strefa martwa (histereza rozdzielcza) |
Skok roboczy haka przypadający na jeden obrót śruby ustawczej |
|||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|
Typ konstrukcji |
Typowielkość |
Olinowanie |
Szerokość toru [mm] |
Wymiar haka |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
Z |
5000 |
4/2 |
413 |
490 |
300 |
375 |
590 |
400 |
475 |
178 |
238 |
|
Z |
5000 |
8/2 |
631 |
505 |
315 |
610 |
555 |
365 |
660 |
89 |
119 |
|
Z |
6000 |
4/2 |
414 |
485 |
300 |
375 |
585 |
400 |
475 |
194 |
260 |
|
Z280 |
6000 |
8/2 |
638 |
450 |
310 |
620 |
550 |
360 |
670 |
97 |
130 |
|
Z350 |
6000 |
8/2 |
643 |
450 |
260 |
625 |
500 |
310 |
675 |
97 |
130 |
|
Z |
7000 |
4/2 |
668 |
525 |
285 |
630 |
625 |
385 |
730 |
254 |
342 |
|
Z |
7000 |
6/2 |
do 2000 |
717 |
522 |
281 |
697 |
572 |
331 |
747 |
170 |
228 |
Z |
7000 |
6/2 |
od 2000 |
897 |
522 |
281 |
877 |
572 |
331 |
927 |
170 |
228 |
Z |
7000 |
8/2 |
915 |
525 |
284 |
895 |
575 |
334 |
945 |
127 |
171 |
|
Z |
7000 |
10/2 |
960 |
482 |
241 |
940 |
532 |
291 |
990 |
102 |
137 |
|
Z |
7000 |
12/2 |
1378 |
761 |
482 |
1358 |
811 |
532 |
1408 |
85 |
114 |
|
punkt przesterowania |
punkt przesterowania |
Strefa martwa (histereza rozdzielcza) |
Skok roboczy haka przypadający na jeden obrót śruby ustawczej |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Typ konstrukcji |
Typowielkość |
Olinowanie |
Wymiar haka |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
ZA |
5000 |
8/2 |
1195 |
495 |
305 |
1175 |
545 |
355 |
1225 |
89 |
119 |
ZA280 |
6000 |
8/2 |
1253 |
495 |
305 |
1235 |
545 |
355 |
1285 |
97 |
130 |
ZA350 |
6000 |
8/2 |
1163 |
445 |
255 |
1145 |
495 |
305 |
1195 |
97 |
130 |
ZA |
7000 |
6/2 |
1370 |
515 |
275 |
1350 |
565 |
325 |
1400 |
170 |
228 |
ZA |
7000 |
8/2 |
1430 |
515 |
275 |
1410 |
565 |
325 |
1460 |
127 |
171 |
ZA |
7000 |
10/2 |
1312 |
480 |
240 |
1290 |
530 |
290 |
1340 |
102 |
137 |
Dojazd do punktu przesterowania wyłącznika krańcowego awaryjnego
Punkt przesterowania wyłącznika krańcowego awaryjnego może być przestawiany tylko w ramach serwisu przez odpowiednio wykwalifikowanego specjalistę.
Wymiar A1, B1, C1
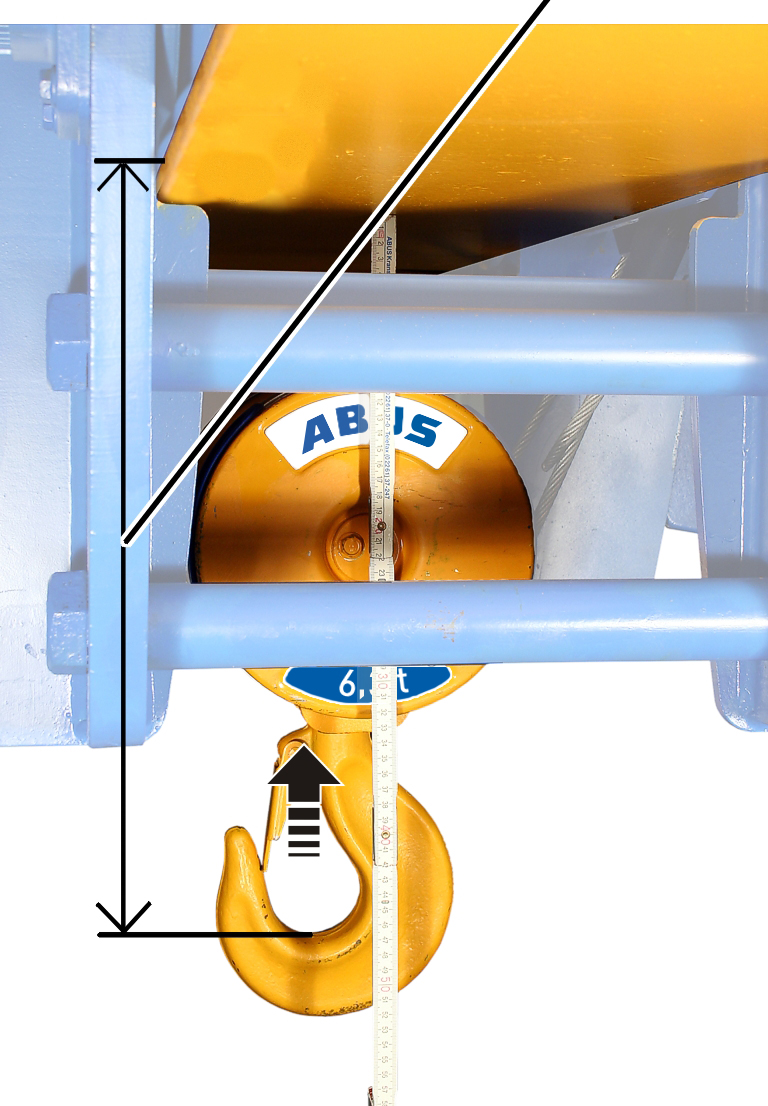
- Górny wyłącznik krańcowy podnoszenia zmostkować ręcznie, aby możliwy był dojazd do wyłącznika krańcowego awaryjnego.
- Podciągnąć hak ładunkowy do wymiaru A1, B1 lub C1.
Dotyczy tylko suwnicy z wyłącznikiem granicznym przekładni ‚GGS‘
Zdejmowanie plomb
plomby
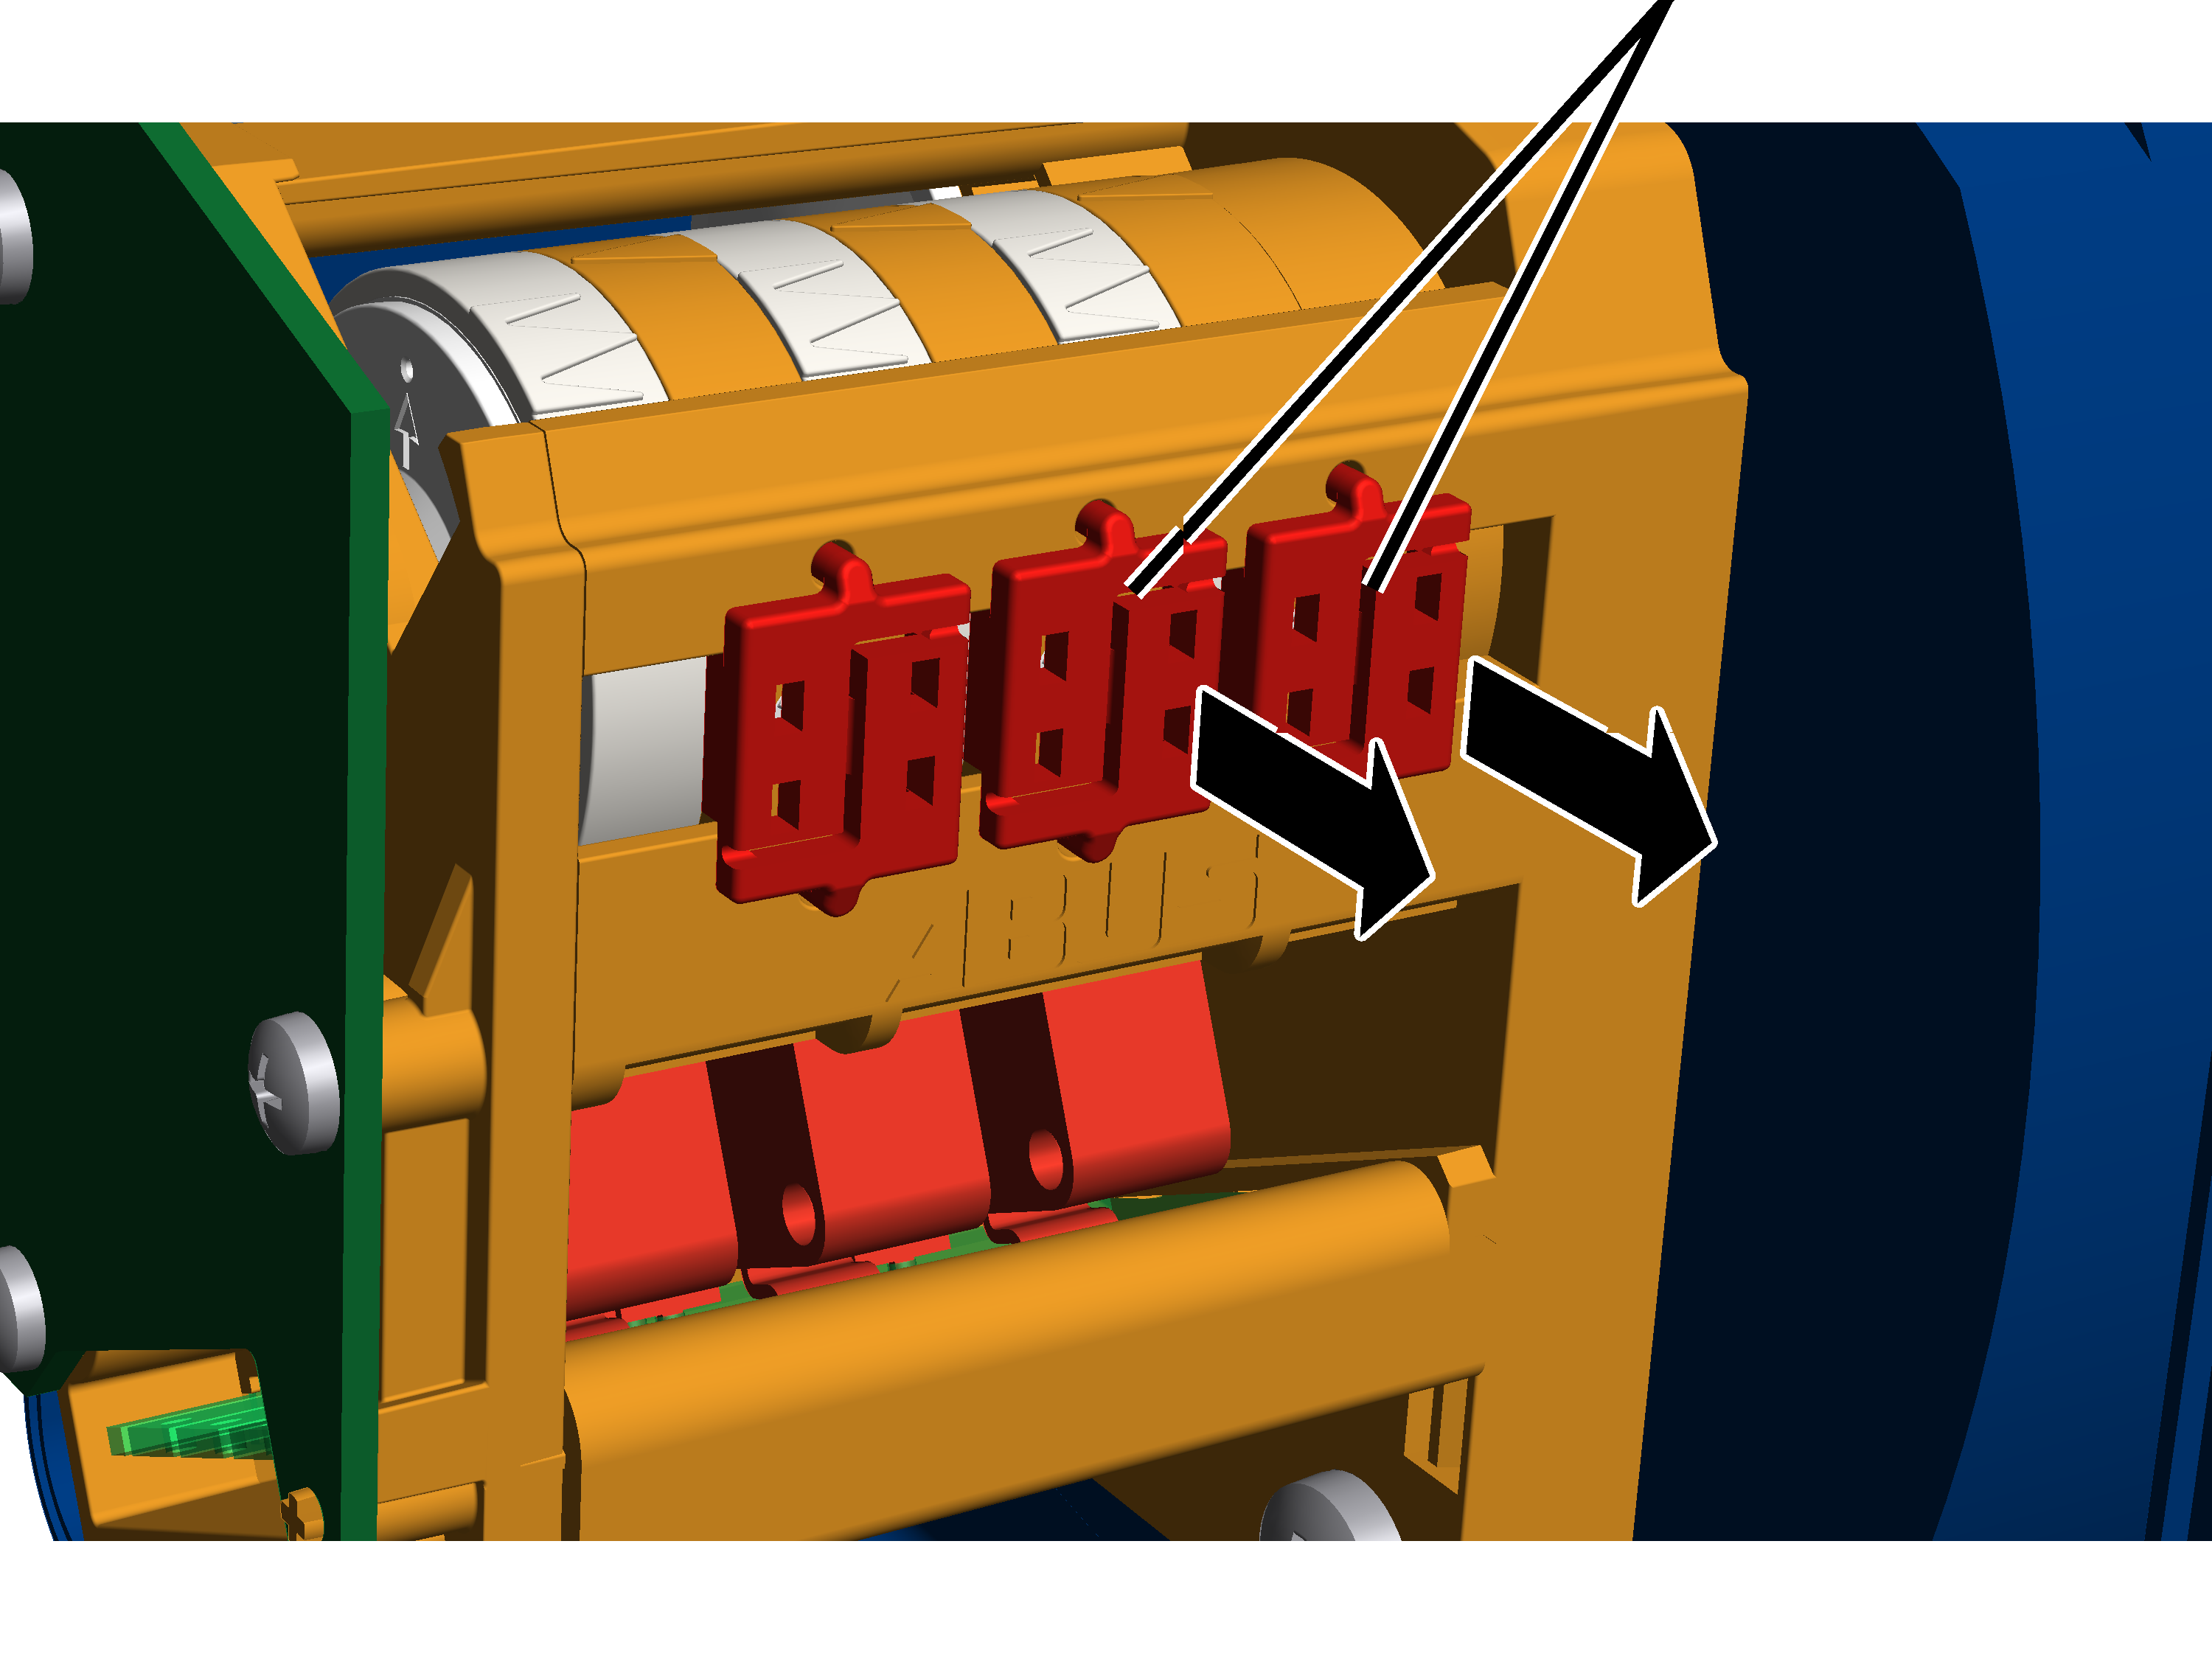
- Otworzyć pokrywę obudowy wyłącznika granicznego podnoszenia na bębnie linowym.
- Plomby rozewrzeć pośrodku wkrętakiem i zdjąć.
Ustawianie wyłącznika krańcowego awaryjnego
Awaryjny wyłącznik krańcowy reguluje się skrajną prawą śrubą ustawczą.
biała wskazówka pierścienia krzywkowegopomarańczowa wskazówka
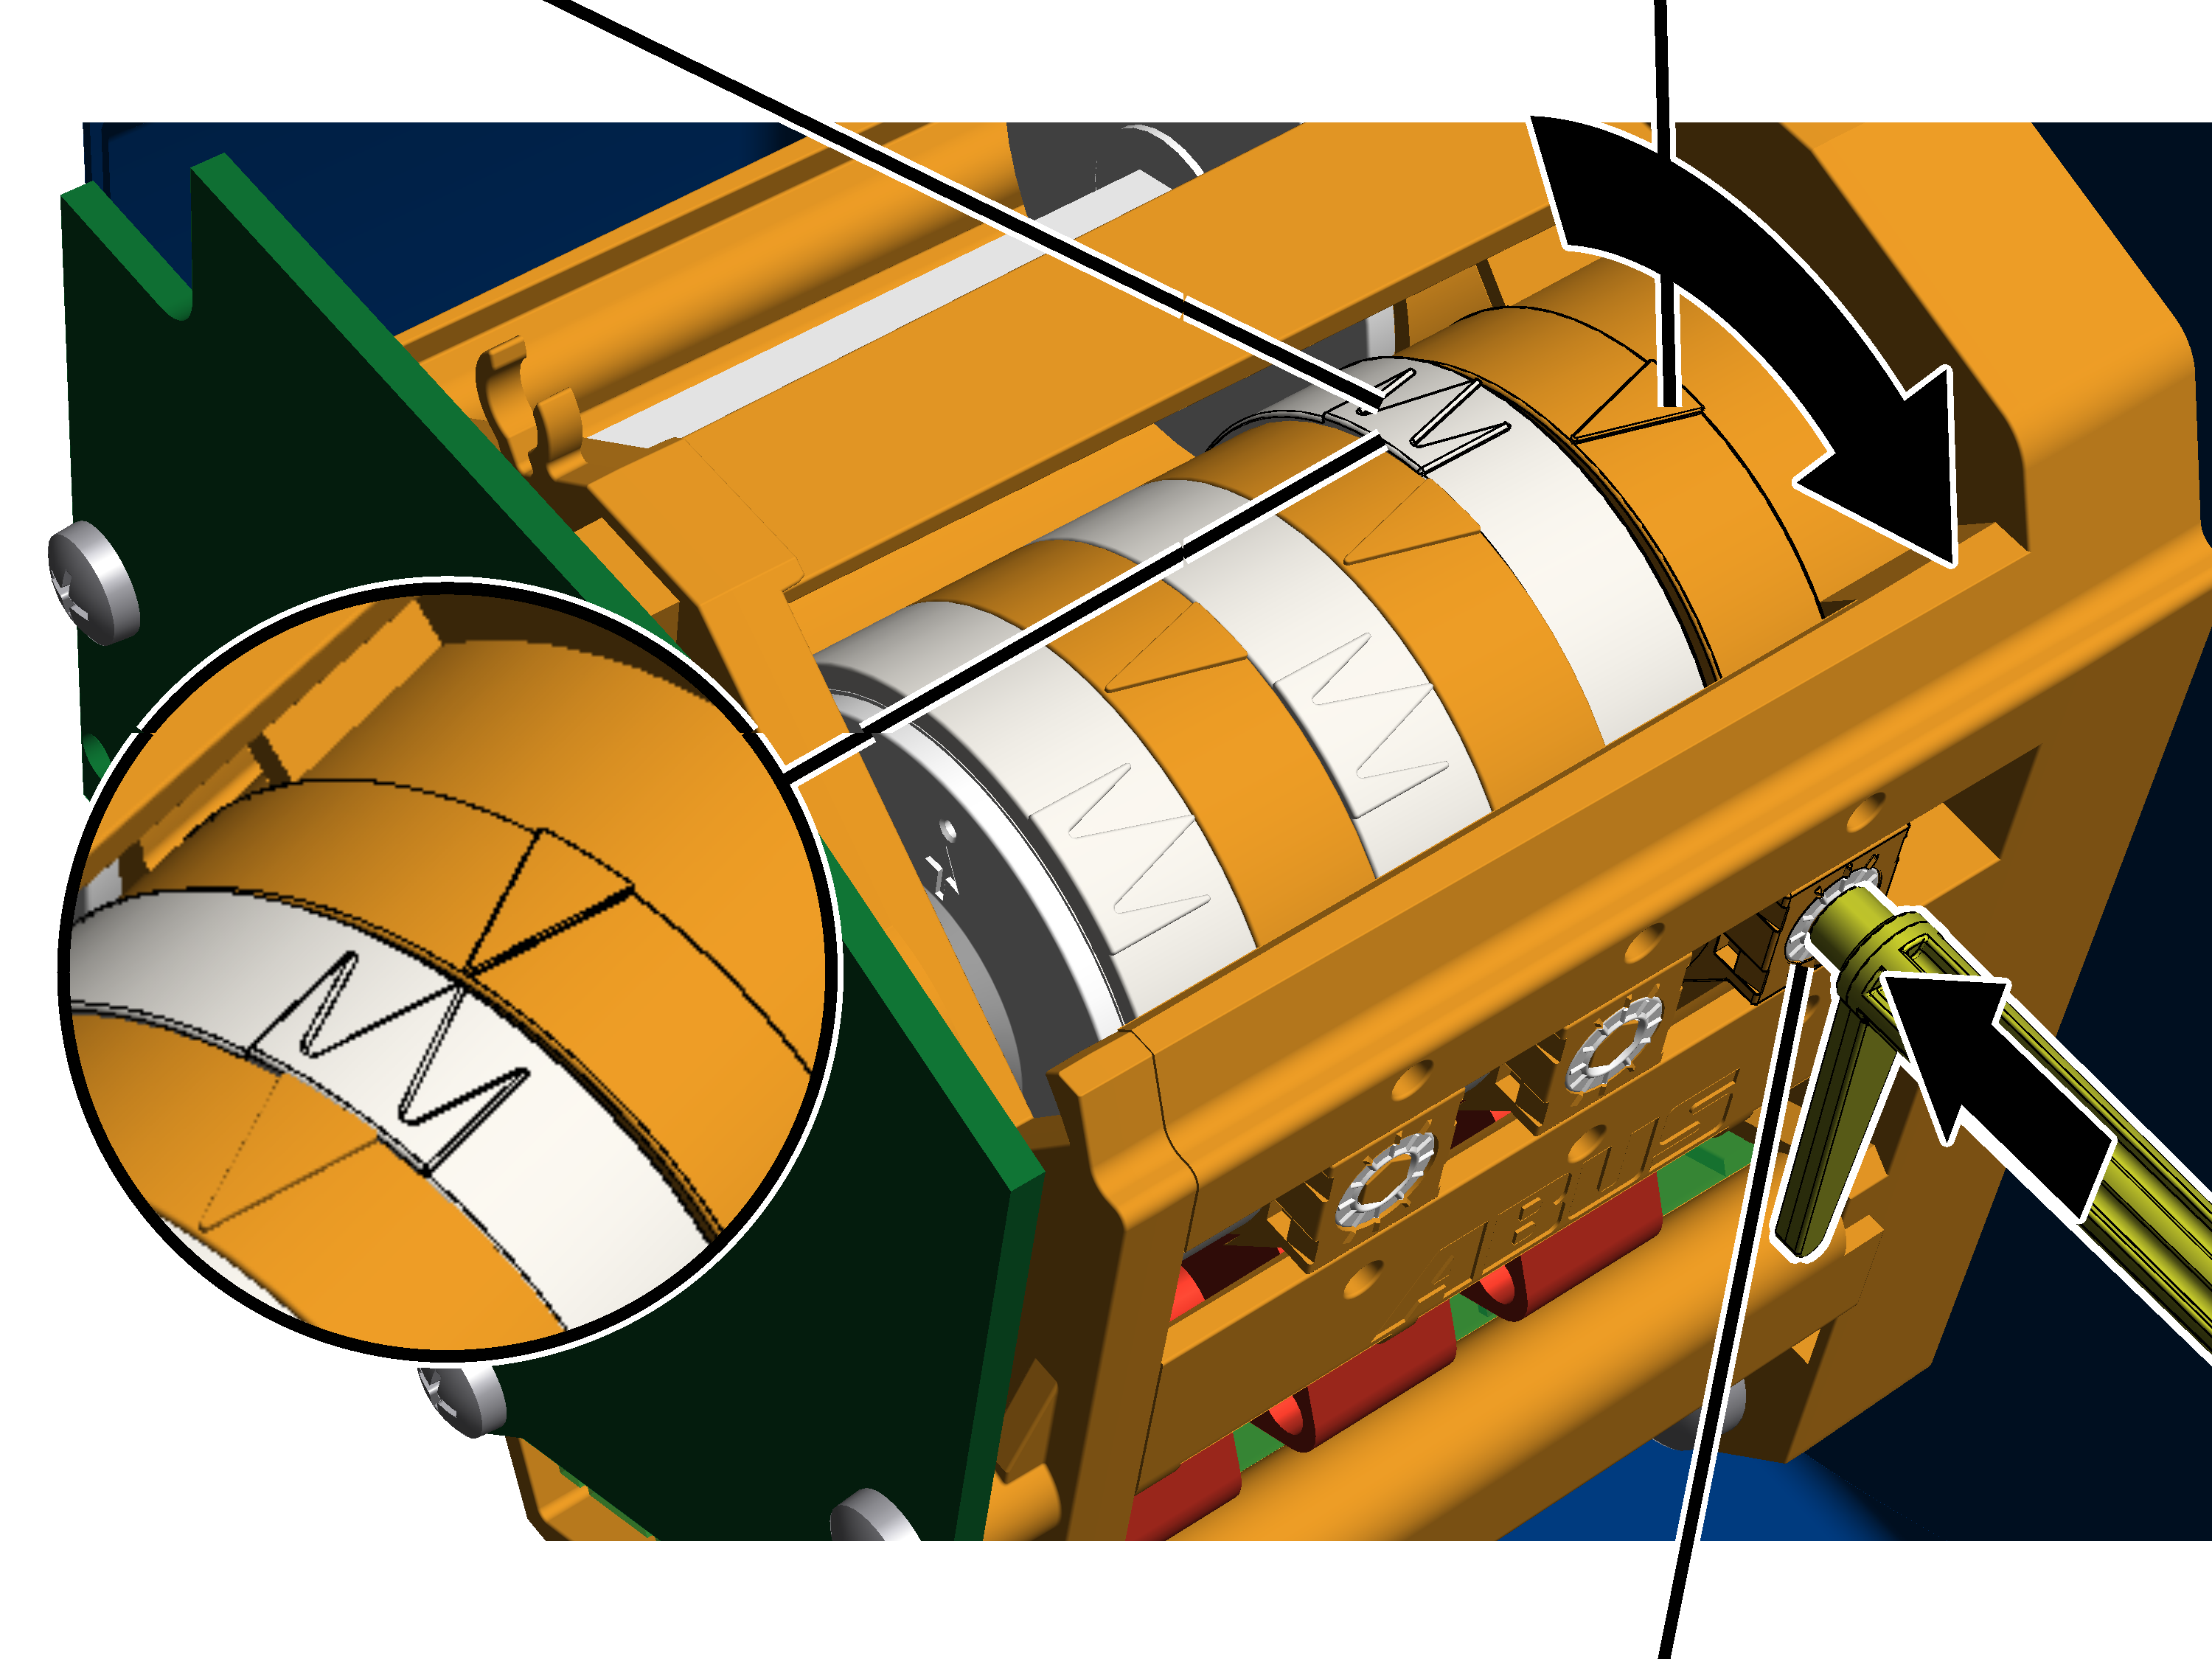
- Wyjąć klucz nastawczy. Jest on zamocowany na dwóch uchwytach na wyłączniku granicznym przekładni.
Alternatywnie można użyć klucza do śrub z łbem sześciokątnym RK 3.0 (najlepiej z talerzykiem obrotowym).
NIE wolno używać wkrętarki akumulatorowej.
- Włożyć klucz nastawczy w śrubę ustawczą. Klucz musi być wkładany w śrubę ustawczą z lekkim naciskiem.
- W razie konieczności: obracać śrubę ustawczą aż biała wskazówka pierścienia krzywkowego znajdzie się na lewo od pomarańczowej wskazówki. Nie może ona być ustawiona na prawo od pomarańczowej wskazówki ani być ustawiona dokładnie na pomarańczowej wskazówce.
- Środkowa biała strzałka wskazuje dokładne położenie punktu przesterowania, dwie białe strzałki z lewej i prawej strony wskazują początek i koniec strefy przesterowania (histerezę przesterowania).
- Śrubę ustawczą obracać tak, aby biała wskazówka pierścienia krzywkowego obracała się w kierunku ruchu wskazówek zegara. Obracać aż biała strzałka pokryje się dokładnie z pomarańczową i będzie słychać odgłos zatrzaskiwania.
- Obrót w prawo przesuwa punkt przesterowania do dołu.
- Obrót w lewo przesuwa punkt przesterowania do góry.
- Punkt przesterowania wyłącznika krańcowego awaryjnego jest teraz ustawiony.
W tym punkcie przesterowania sterownik ABUControl wyłącza stycznik główny suwnicy. Ten punkt przesterowania jest uruchamiany tylko, gdy górny wyłącznik krańcowy podnoszenia nie zadziałał (np. z powodu uszkodzenia).
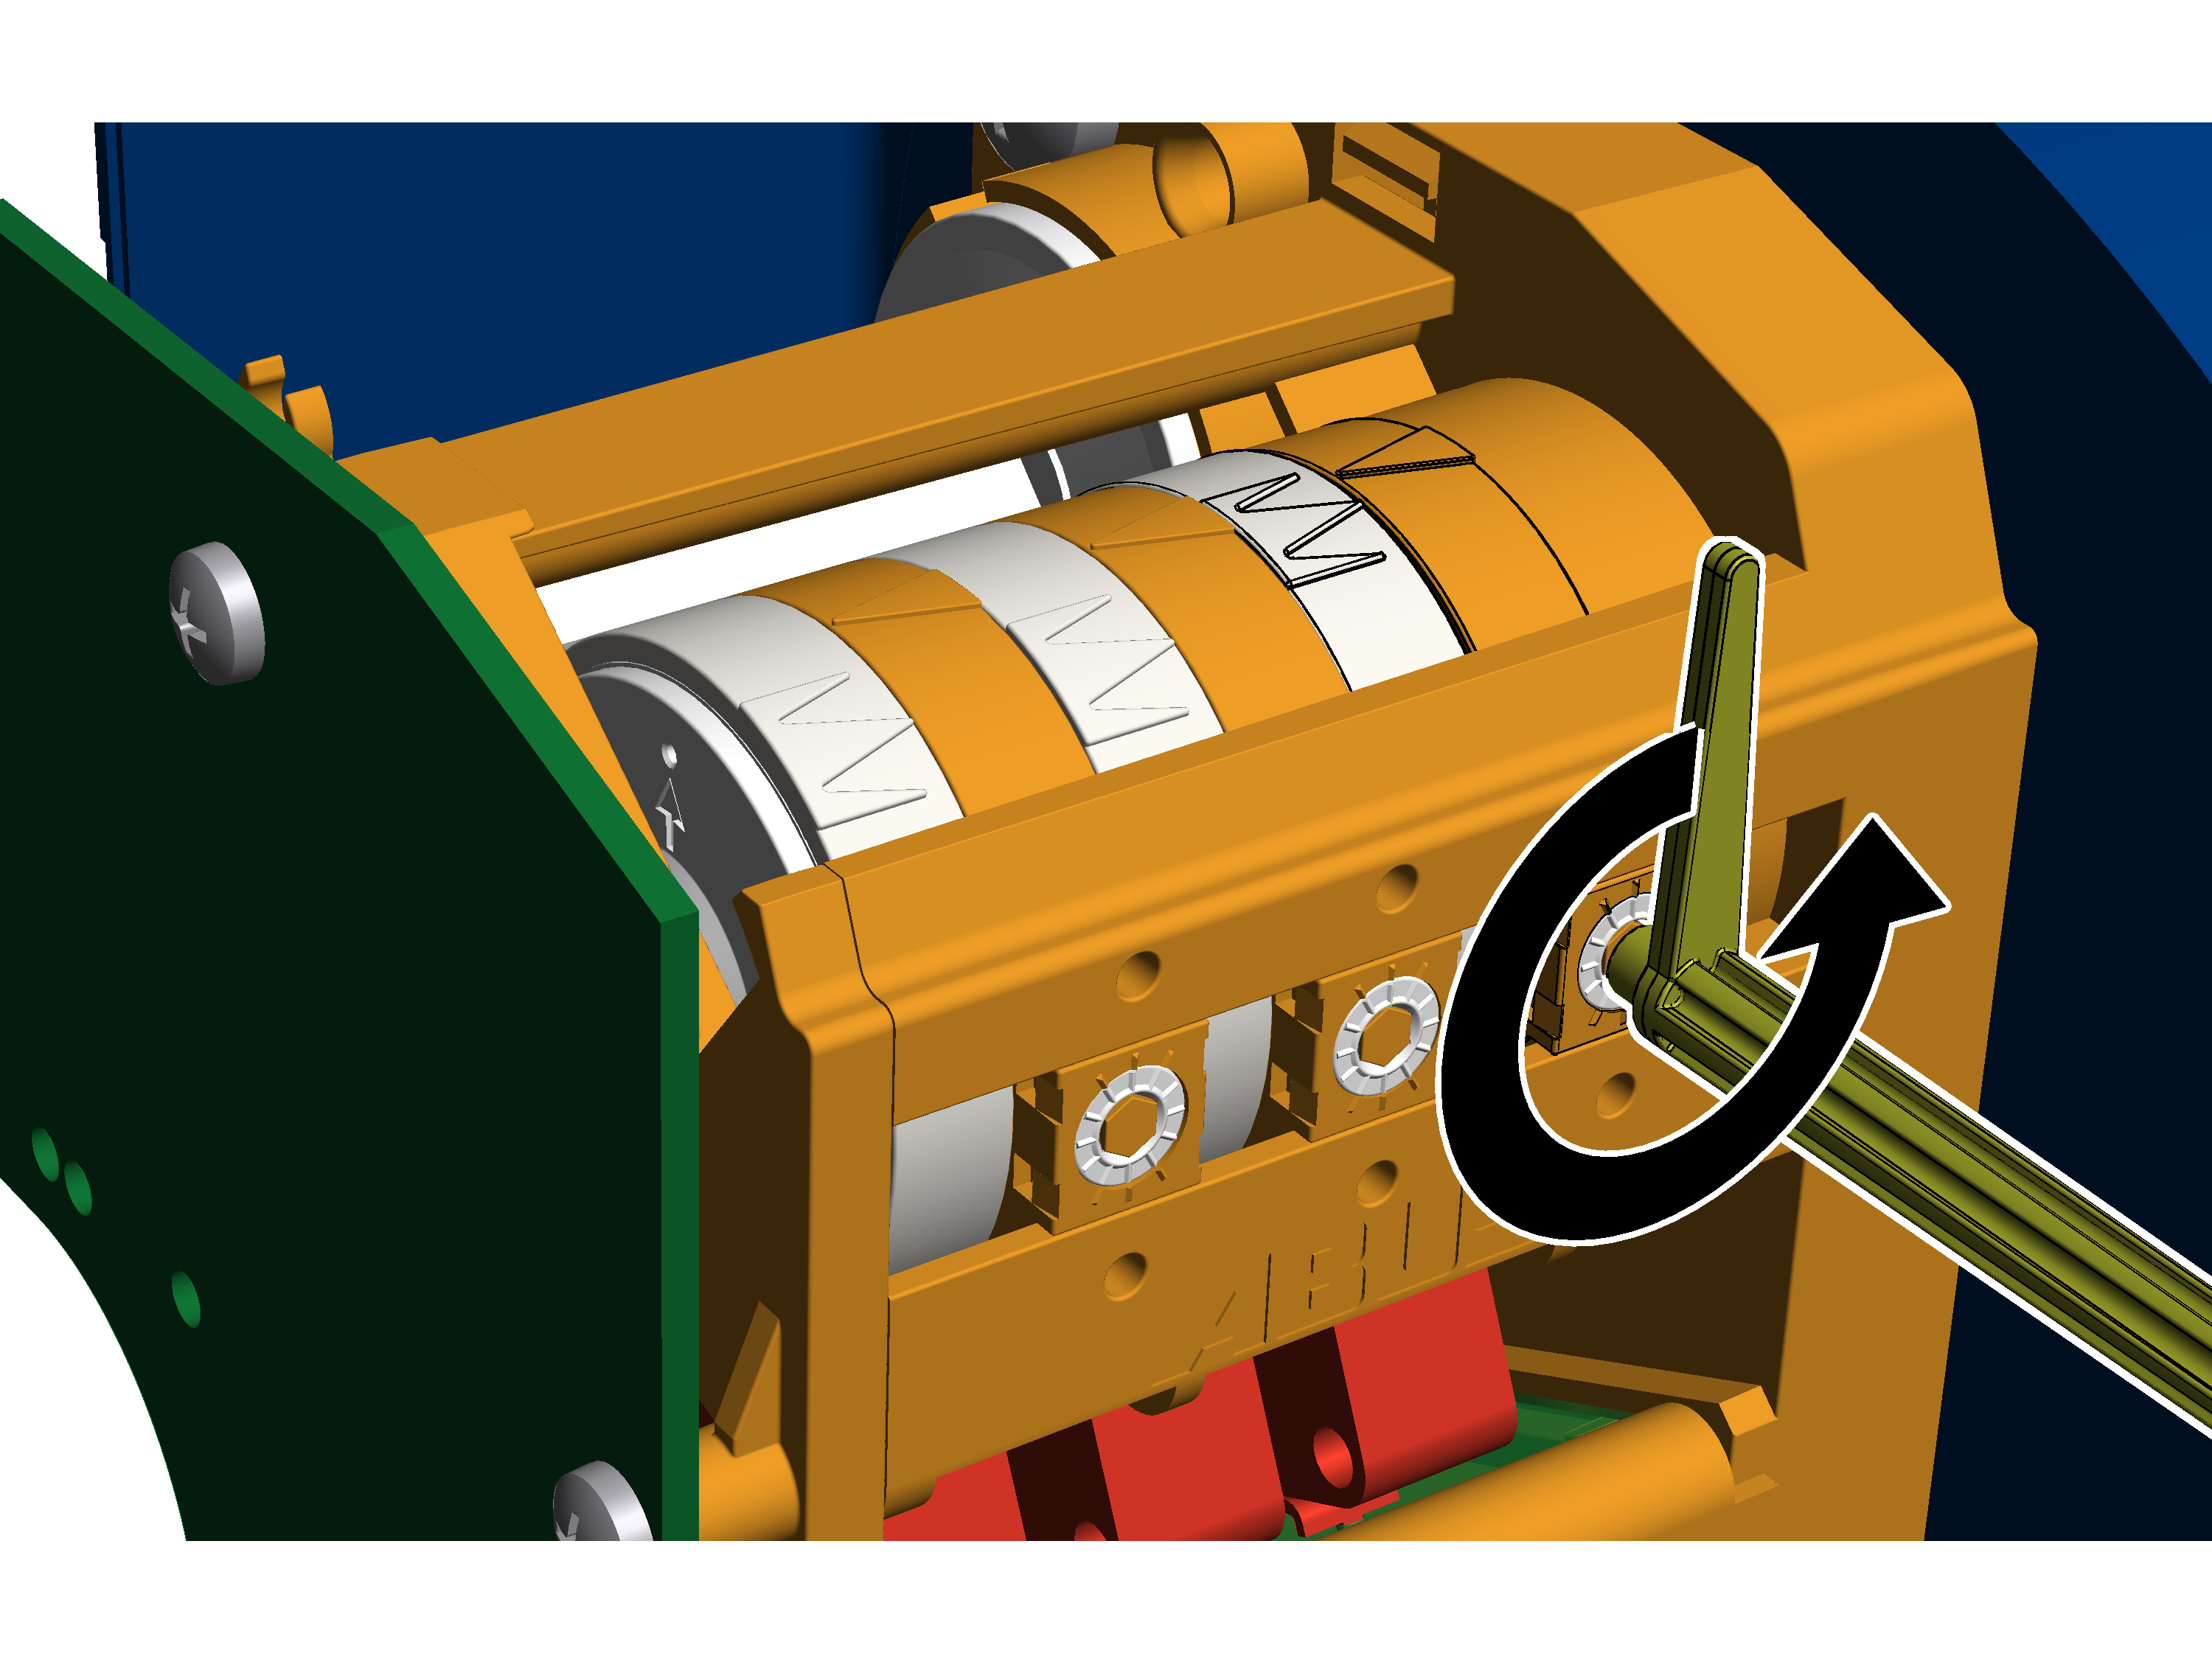
- Śrubę ustawczą obrócić o trzy czwarte obrotu w lewo.
- Mikrowyłącznik ponownie łączy, główny stycznik ponownie się włącza.
- Opuścić hak ładunkowy nieco w dół.
- Śrubę ustawczą obrócić o trzy czwarte obrotu w prawo.
Dojazd do punktu przesterowania górnego wyłącznika krańcowego podnoszenia
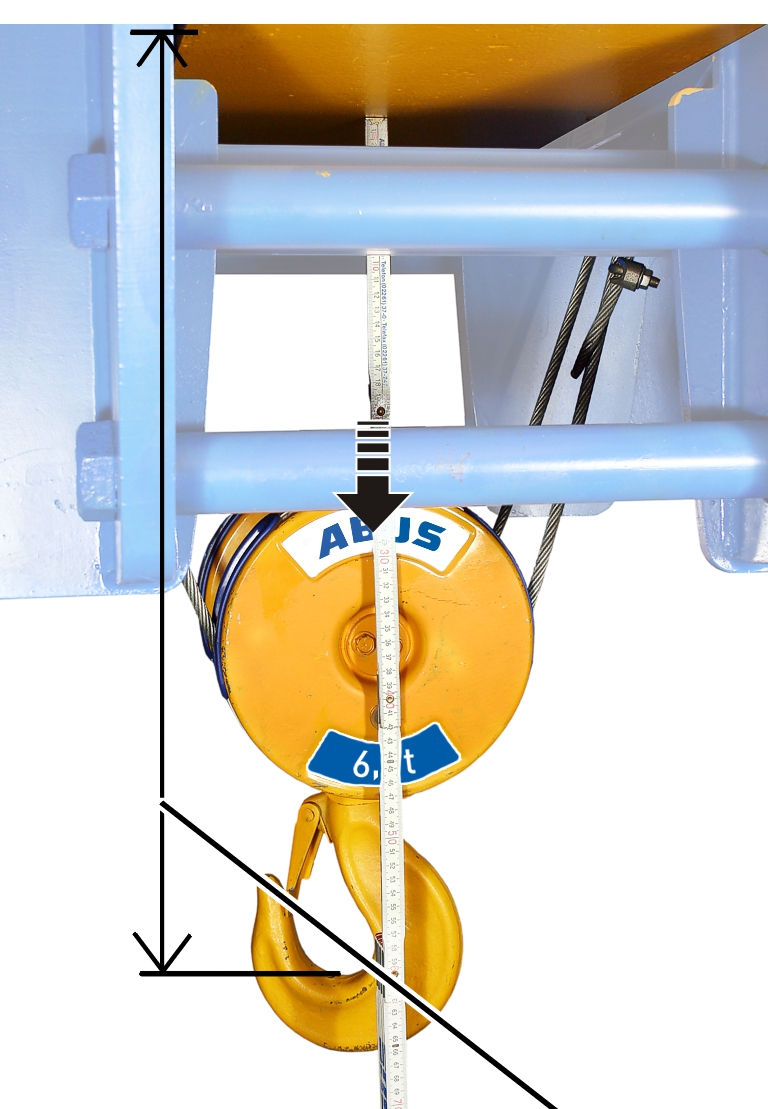
- Podciągnąć hak ładunkowy do wymiaru A2, B2 lub C2.
Ustawianie górnego wyłącznika krańcowego podnoszenia
Górny wyłącznik krańcowy podnoszenia ustawia się środkową śrubą ustawczą.
biała wskazówka pierścienia krzywkowegopomarańczowa wskazówka
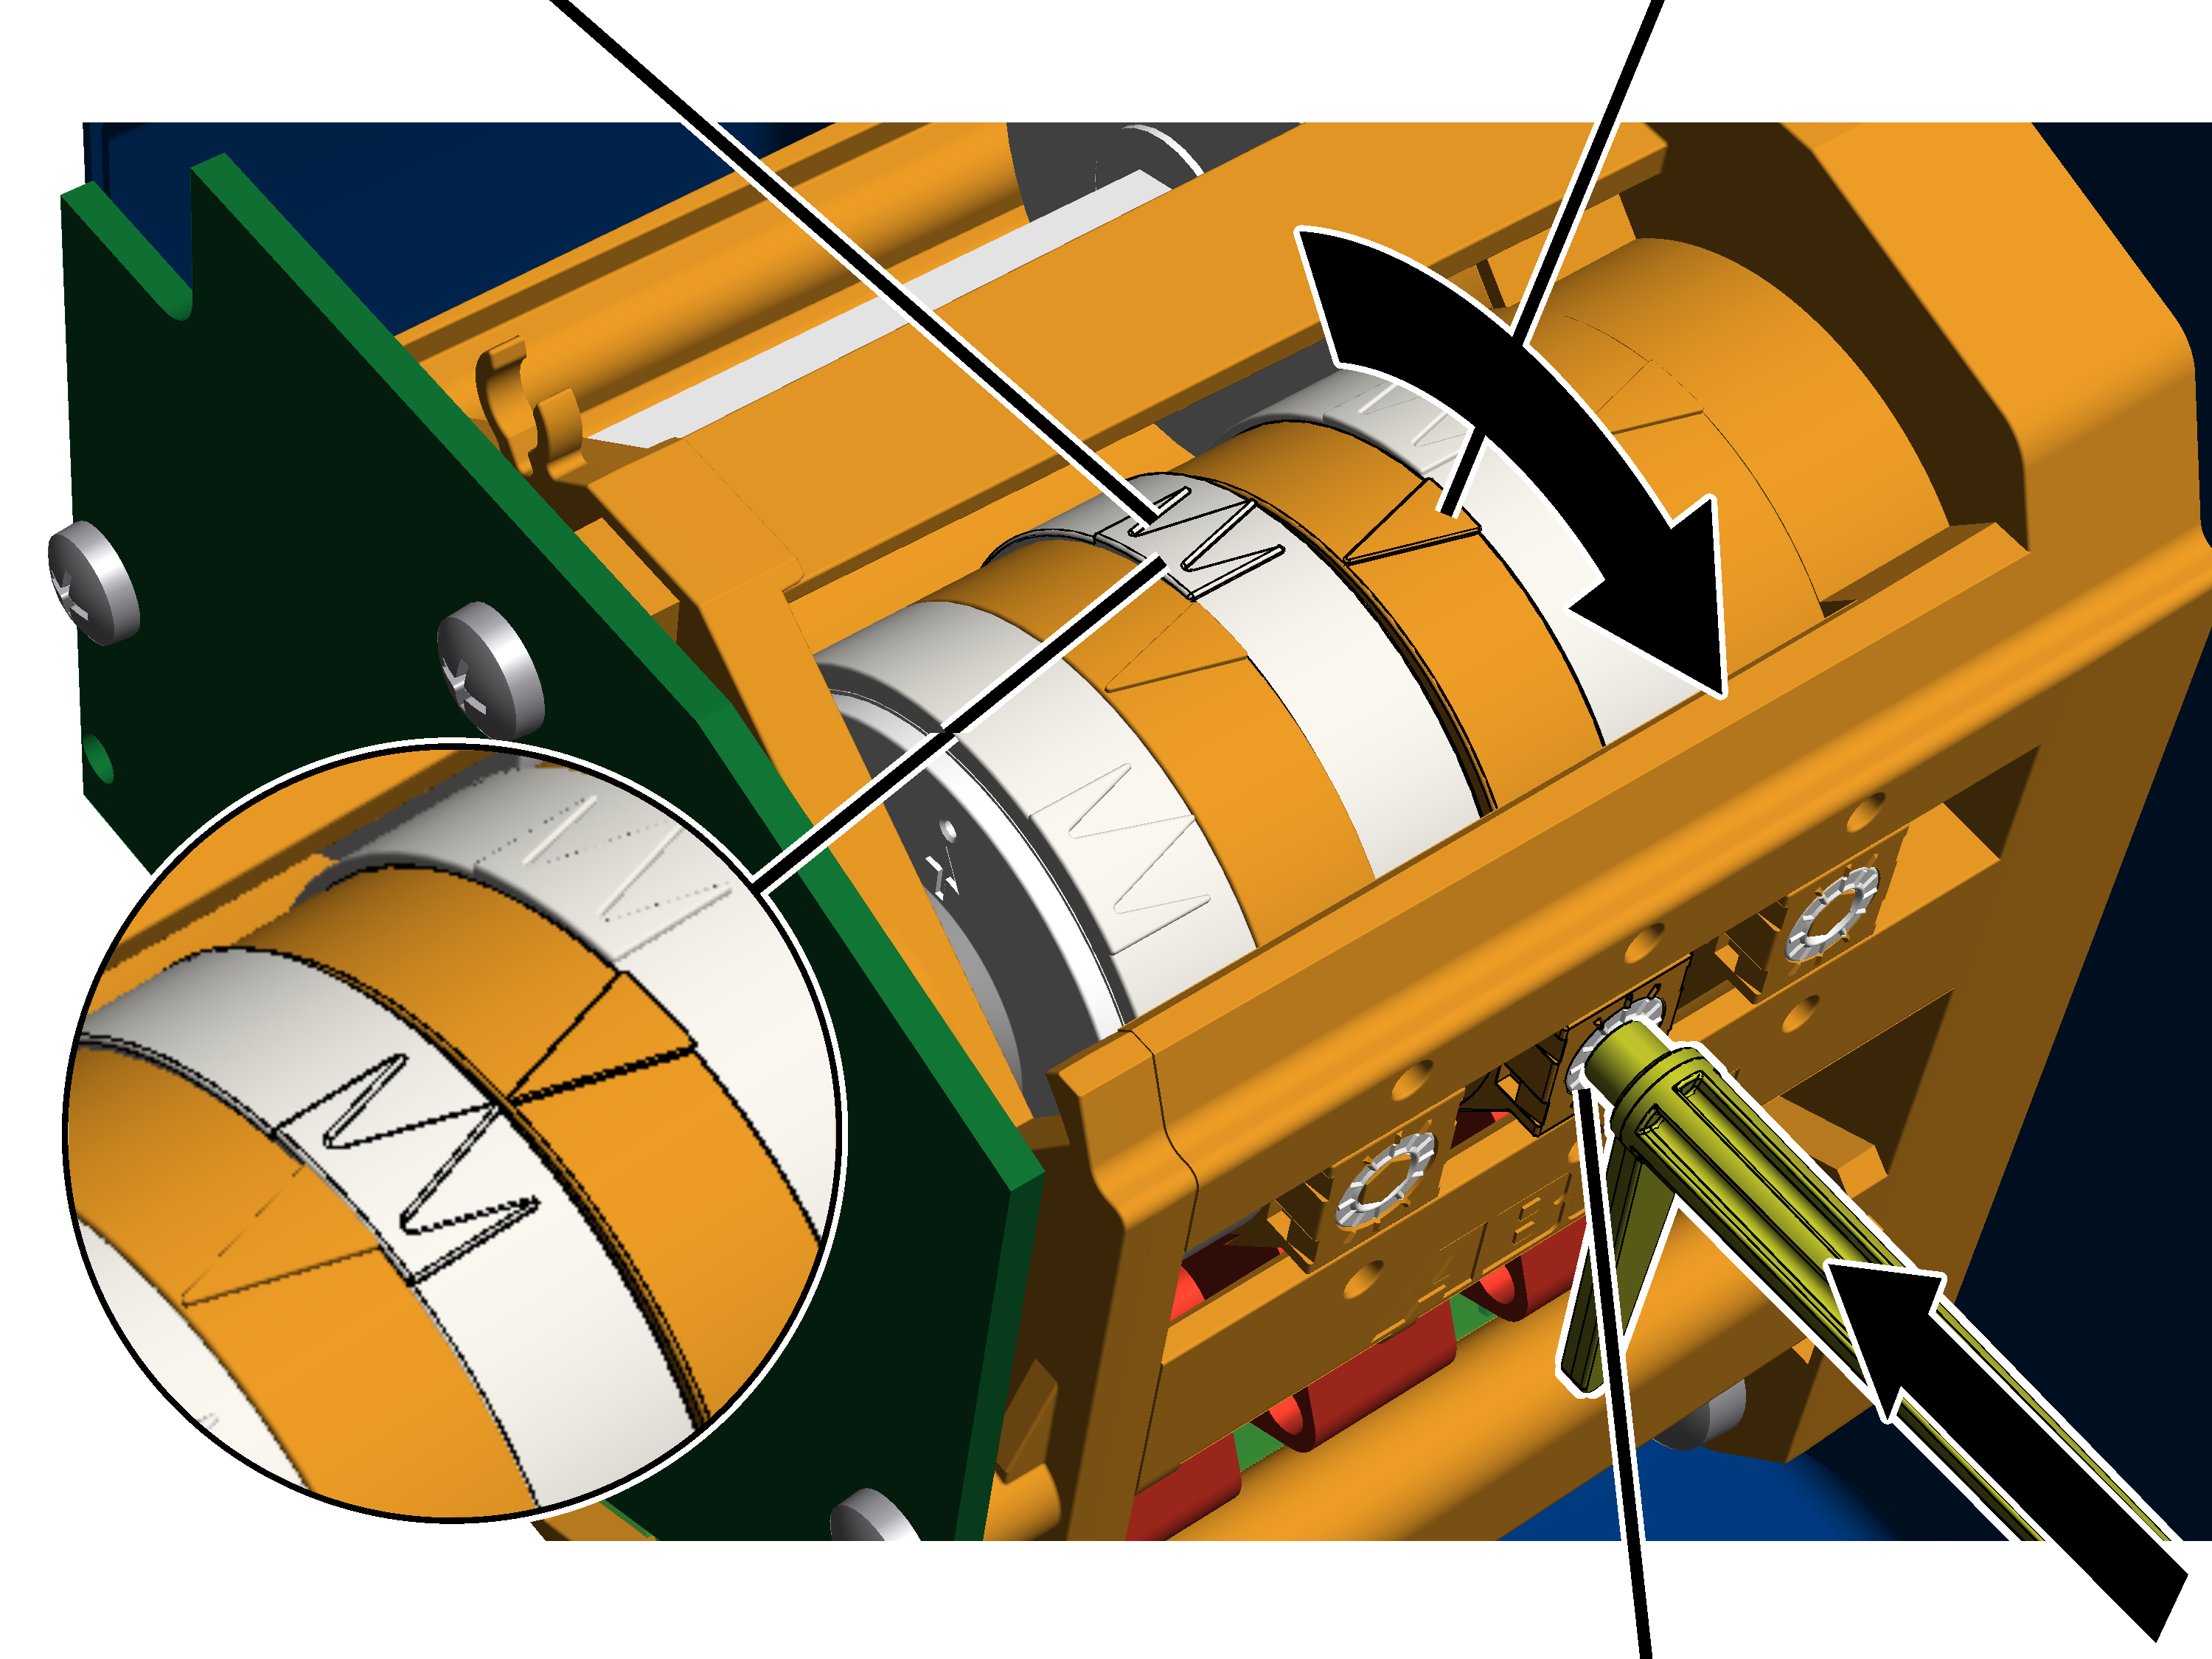
- Wyjąć klucz nastawczy. Jest on zamocowany na dwóch uchwytach na wyłączniku granicznym przekładni.
Alternatywnie można użyć klucza do śrub z łbem sześciokątnym RK 3.0 (najlepiej z talerzykiem obrotowym).
NIE wolno używać wkrętarki akumulatorowej.
- Włożyć klucz nastawczy w śrubę ustawczą. Klucz musi być wkładany w śrubę ustawczą z lekkim naciskiem.
- W razie konieczności: obracać śrubę ustawczą aż biała wskazówka pierścienia krzywkowego znajdzie się na lewo od pomarańczowej wskazówki. Nie może ona być ustawiona na prawo od pomarańczowej wskazówki ani być ustawiona dokładnie na pomarańczowej wskazówce.
Środkowa biała strzałka wskazuje dokładne położenie punktu przesterowania, dwie białe strzałki z lewej i prawej strony wskazują początek i koniec strefy przesterowania (histerezę przesterowania).
- Śrubę ustawczą obracać tak, aby biała wskazówka pierścienia krzywkowego obracała się w kierunku ruchu wskazówek zegara. Obracać aż biała strzałka pokryje się dokładnie z pomarańczową i będzie słychać odgłos zatrzaskiwania.
- Obrót w prawo przesuwa punkt przesterowania do dołu.
- Obrót w lewo przesuwa punkt przesterowania do góry.
- Punkt przesterowania najwyższego położenia haka jest teraz ustawiony.
W tym punkcie przesterowania hak ładunkowy w normalnym trybie pracy zatrzymuje się po uprzednim wyhamowaniu. W następnym kroku droga hamowania jest automatycznie wyznaczana przez ABUControl.
Dotyczy tylko suwnicy z wyłącznikiem granicznym przekładni ‚Kübler‘
Ustawianie wyłącznika krańcowego awaryjnego
Awaryjny wyłącznik krańcowy reguluje się najbardziej wysuniętą do tyłu śrubą ustawczą.
krzywka sterującamikrowyłącznik
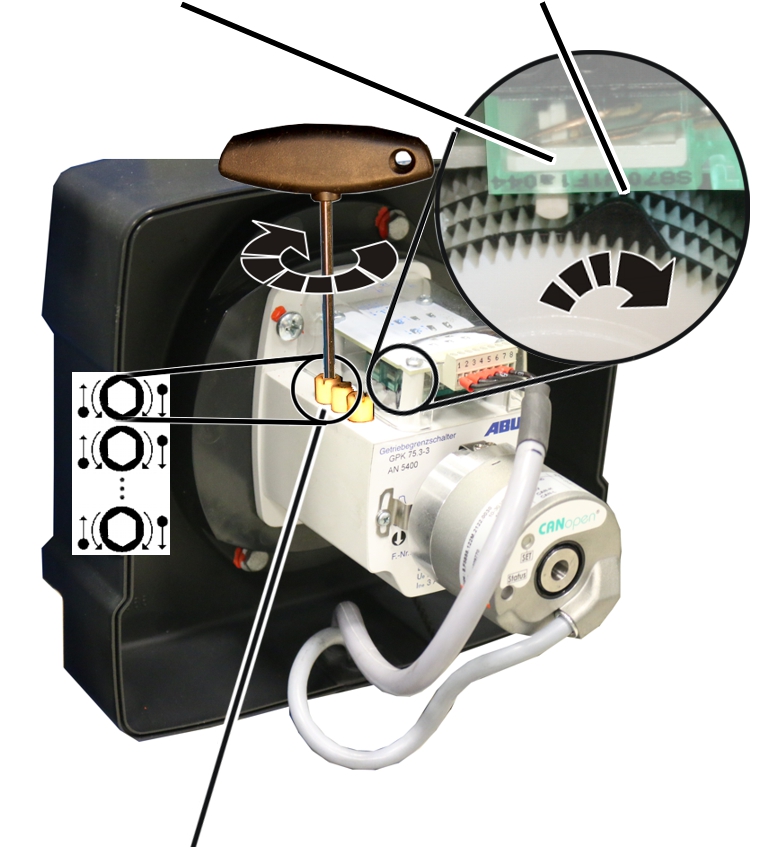
- W razie potrzeby: obracać śrubę ustawczą tak długo, aż krzywka sterująca znajdzie się na lewo od mikrowyłącznika. Krzywka nie może znajdować się na prawo od mikrowyłącznika ani nie może być ustawiona dokładnie na mikrowyłączniku.
- Śrubę ustawczą obracać w prawo tak długo, aż krzywka sterująca naciśnie w kierunku zgodnym z ruchem wskazówek zegara na mikrowyłącznik i będzie słychać kliknięcie.
- ABUControl wyłącza się.
- Punkt przesterowania wyłącznika krańcowego awaryjnego jest teraz ustawiony.
W tym punkcie przesterowania sterownik ABUControl wyłącza stycznik główny suwnicy. Ten punkt przesterowania jest uruchamiany tylko, gdy górny wyłącznik krańcowy podnoszenia nie zadziałał (np. z powodu uszkodzenia).
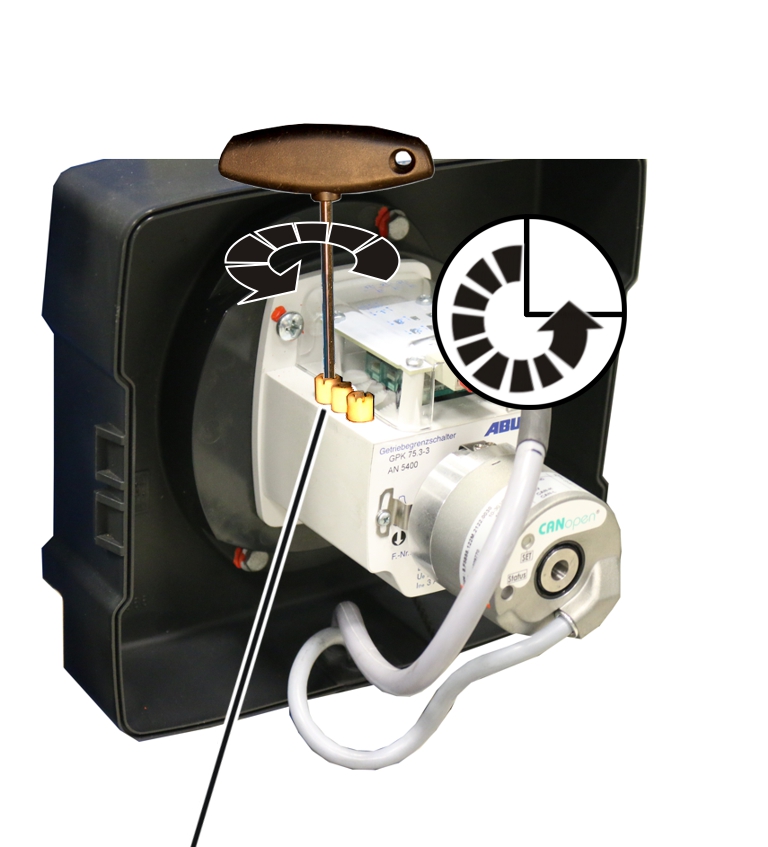
- Śrubę ustawczą obrócić o trzy czwarte obrotu w lewo.
- mikrowyłącznik ponownie łączy, ABUControl ponownie się włącza.
- Opuścić hak ładunkowy nieco w dół.
- Śrubę ustawczą obrócić o trzy czwarte obrotu w prawo.
Dojazd do punktu przesterowania górnego wyłącznika krańcowego podnoszenia
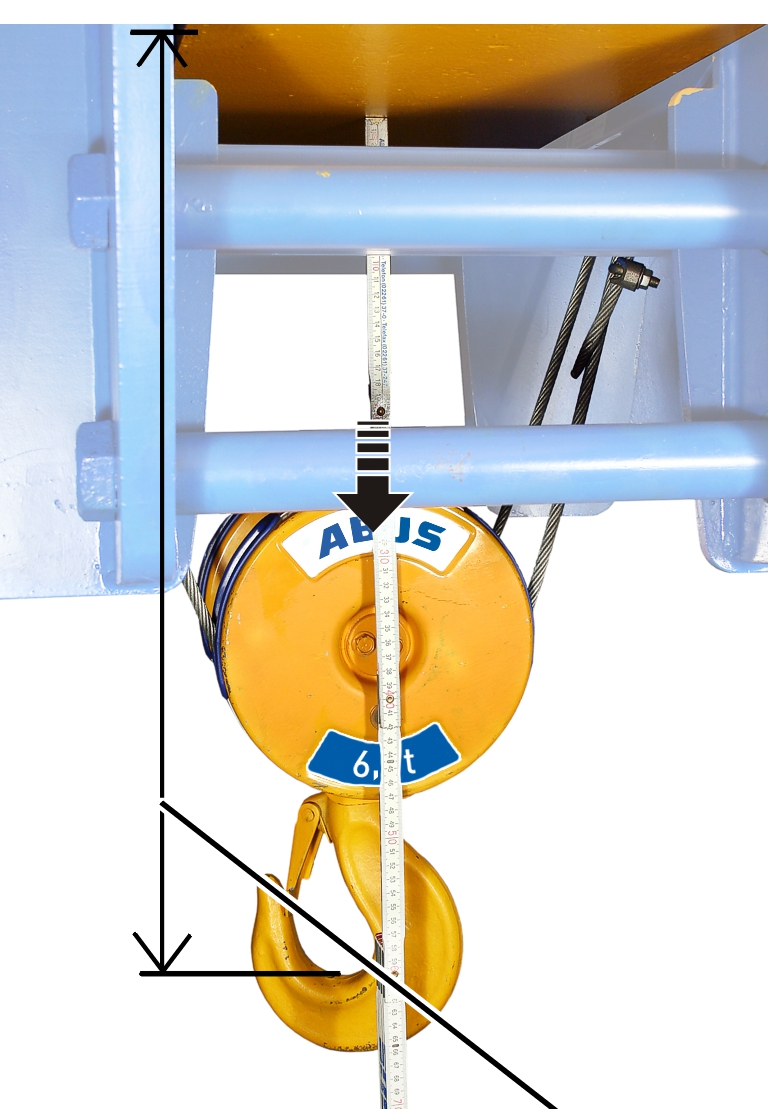
- Podciągnąć hak ładunkowy do wymiaru A2, B2 lub C2.
Ustawianie górnego wyłącznika krańcowego podnoszenia
Górny wyłącznik krańcowy podnoszenia ustawia się drugą śrubą ustawczą od tyłu.
śruba ustawcza
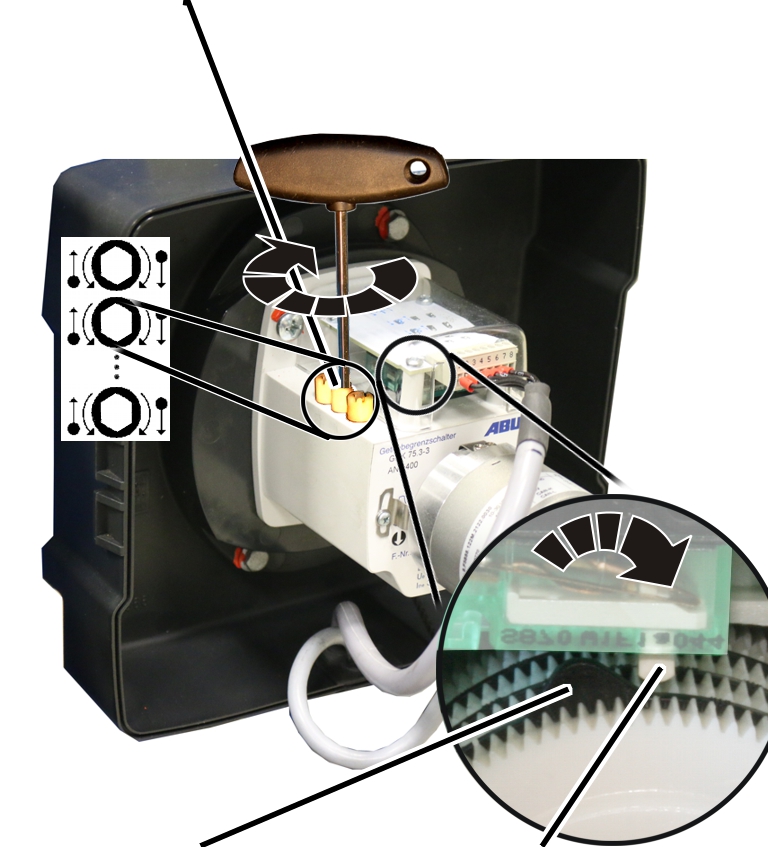
- W razie potrzeby: obracać śrubę ustawczą tak długo, aż krzywka sterująca znajdzie się na lewo od mikrowyłącznika. Krzywka nie może znajdować się na prawo od mikrowyłącznika ani nie może być ustawiona dokładnie na mikrowyłączniku.
- Śrubę ustawczą obracać w prawo tak długo, aż krzywka sterująca naciśnie w kierunku zgodnym z ruchem wskazówek zegara na mikrowyłącznik i będzie słychać kliknięcie.
- Punkt przesterowania najwyższego położenia haka jest teraz ustawiony. W tym punkcie przesterowania hak ładunkowy w normalnym trybie pracy zatrzymuje się po uprzednim wyhamowaniu. W następnym kroku droga hamowania jest automatycznie wyznaczana przez ABUControl.
Określenie drogi hamowania
W normalnym trybie hak ładunkowy zostaje wyhamowany do małej prędkości podnoszenia, zanim zatrzyma się na najwyższym położeniu haka.
ABUControl wyznacza w tym celu drogę hamowania automatycznie.
- Przesunąć hak ładunkowy bez ładunku o kilka metrów do dołu.
- Hak ładunkowy przesunąć z dużą prędkością podnoszenia do góry.
- Hak ładunkowy zatrzymuje się w najwyższym położeniu haka.
Zależnie od tego, jak poprzednio został zmieniony punkt przesterowania, może się zdarzyć, że hak ładunkowy dojedzie z dużą prędkością podnoszenia do punktu przesterowania i tam gwałtownie się zatrzyma albo że hak ładunkowy wyhamuje wcześniej niż jest to potrzebne i będzie jechać przez dłuższy odcinek z małą prędkością podnoszenia.
Jeżeli hak ładunkowy musiałby jechać bardzo długo z małą prędkością podnoszenia, można ręcznie zmienić końcową pozycję fazy hamowania. Patrz „Tymczasowa zmiana pozycji końcowej fazy hamowania napędu podnoszenia“.
- ABUControl zapisuje automatycznie nowy punkt przesterowania najwyższego położenia haka i oblicza automatycznie wymaganą drogę hamowania.
Przy następnym dojeździe do punktu przesterowania
- Hak ładunkowy zostaje wyhamowany (w zależności od aktualnej prędkości podnoszenia) do małej prędkości podnoszenia tuż przed najwyższym położeniem haka.
- Bezpośrednio przed punktem przesterowania hak ładunkowy może być przesuwany tyko z małą prędkością.
- W punkcie przesterowania hak ładunkowy zatrzymuje się.
Kontrola ustawienia
- Opuścić hak ładunkowy w dół.
- Podnosić hak ładunkowy z małą i dużą prędkością podnoszenia, sprawdzając, czy hak ładunkowy zatrzymuje się w prawidłowym położeniu.
Dotyczy tylko suwnicy z wyłącznikiem granicznym przekładni ,GGS'
Plombowanie śrub ustawczych
plomby
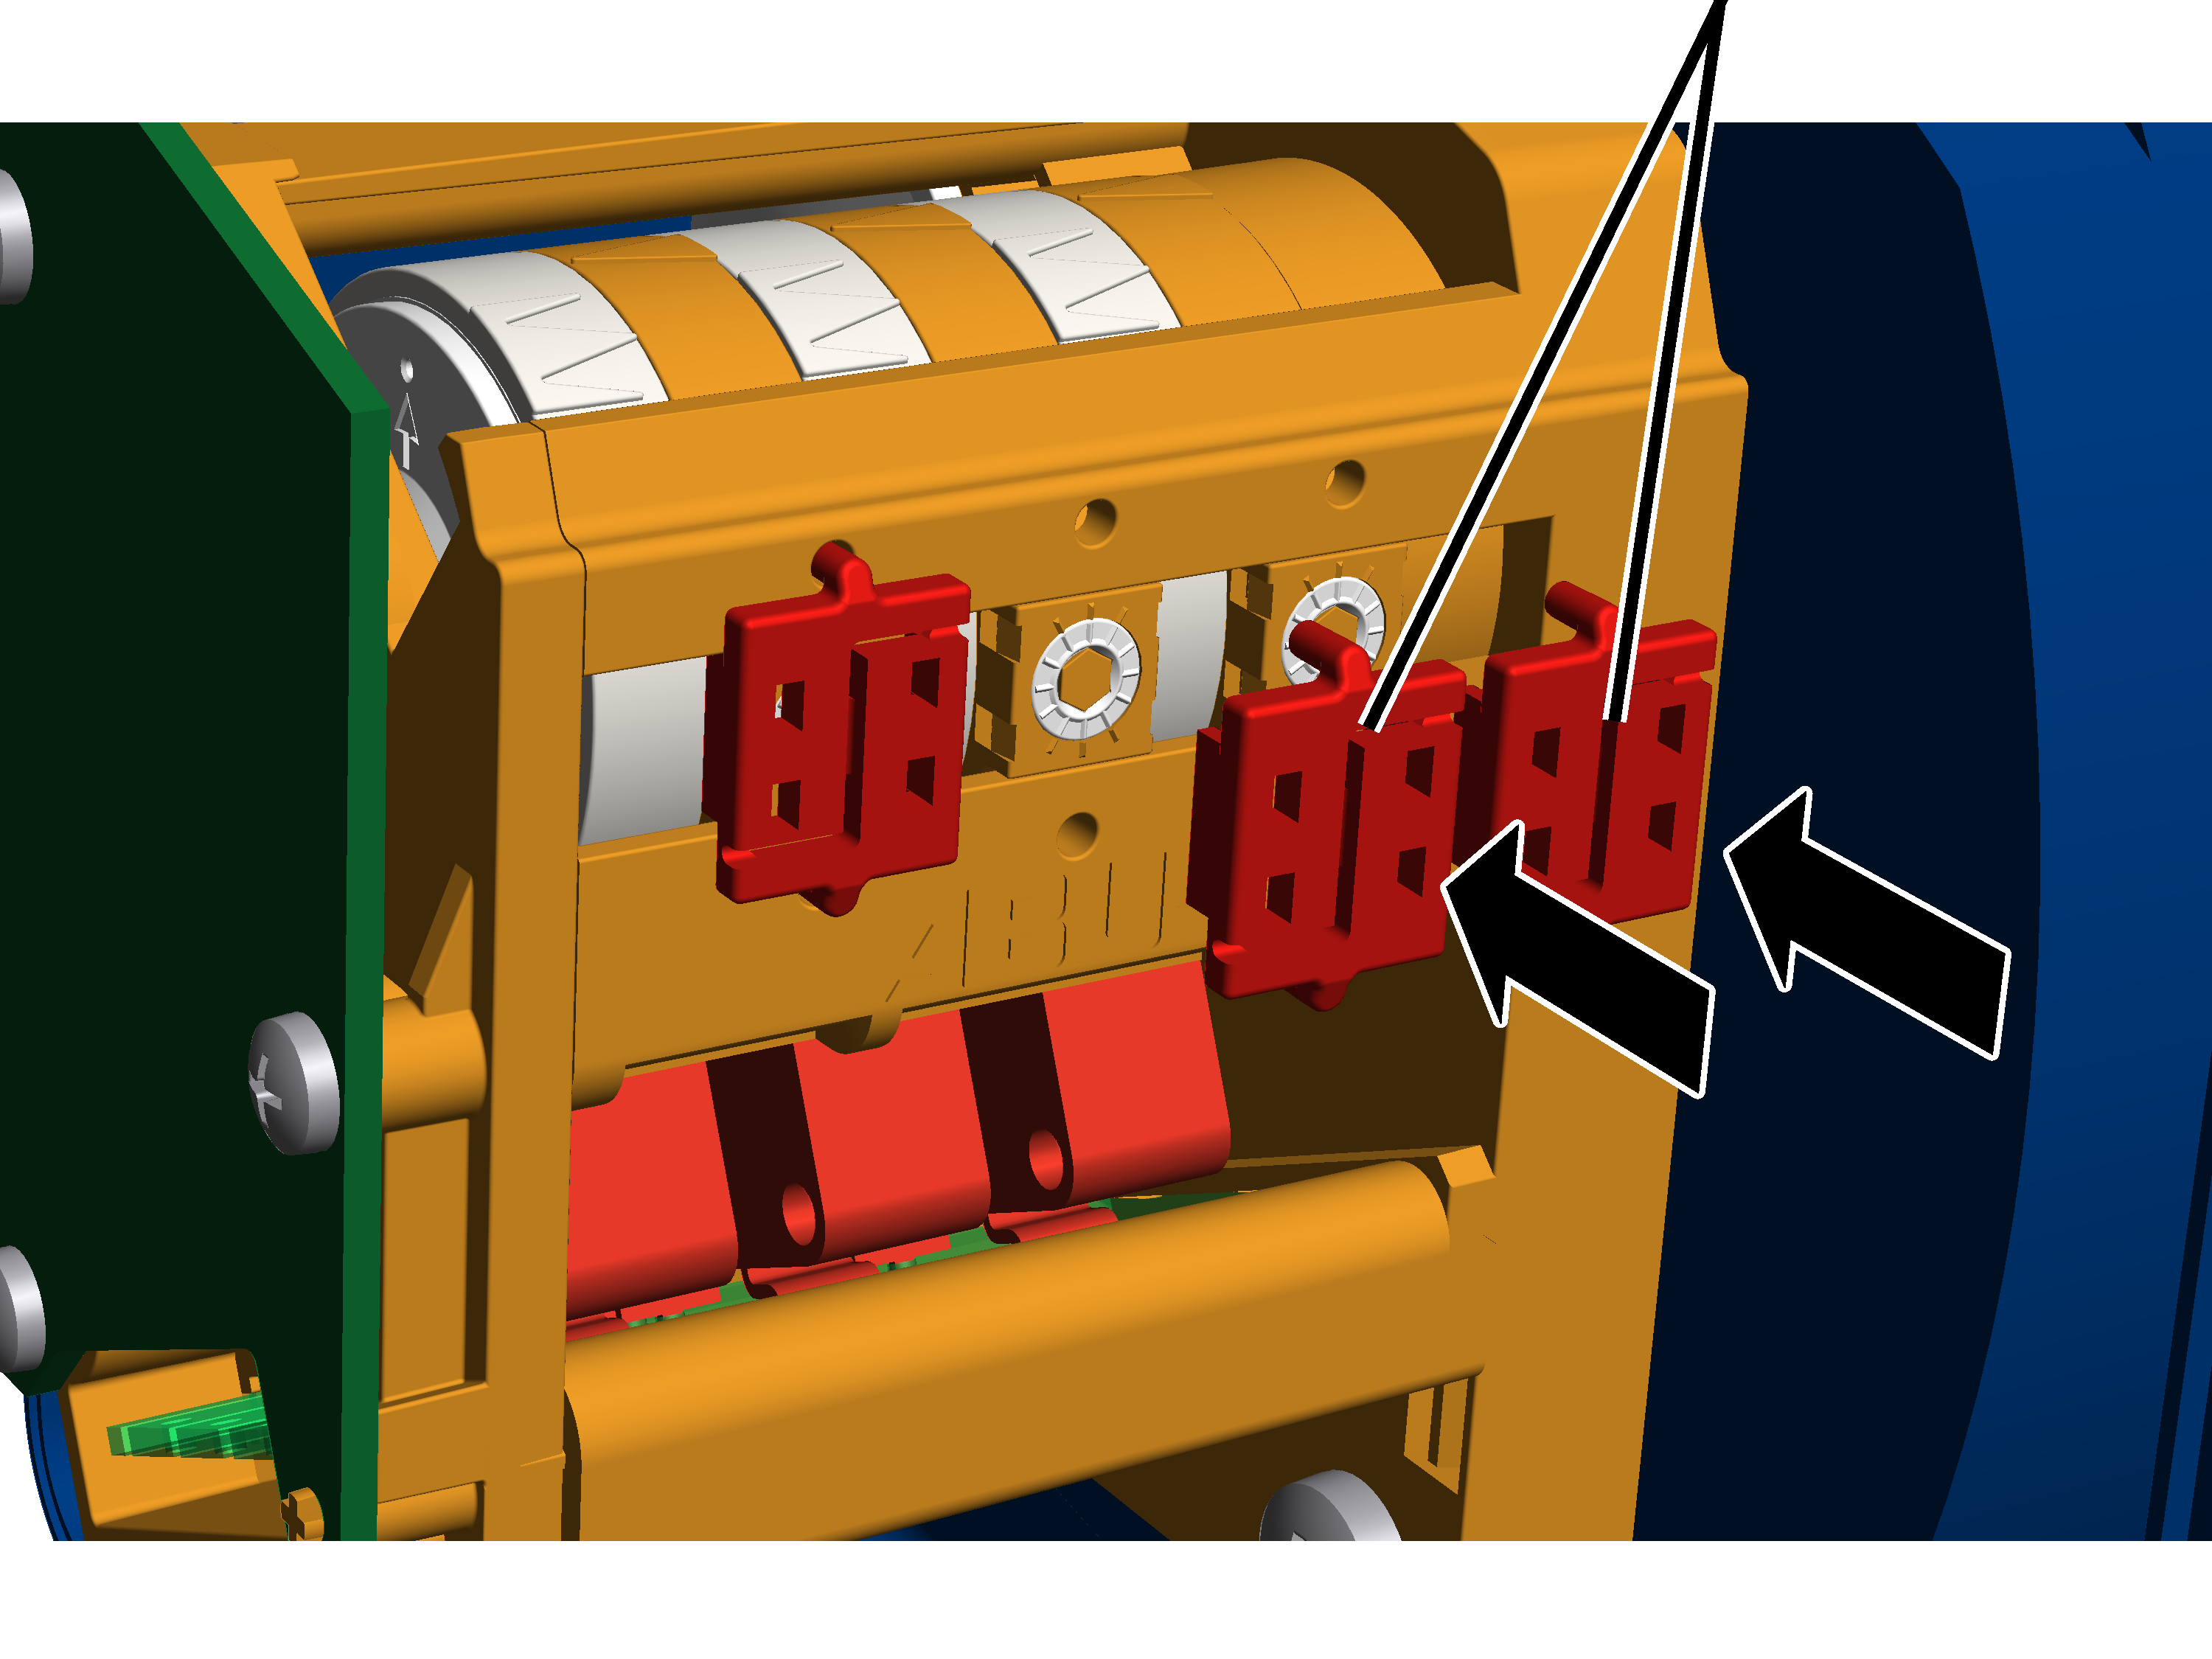
- Założyć plomby (2x) na śruby ustawcze i wcisnąć.
Tymczasowa zmiana pozycji końcowej fazy hamowania napędu podnoszenia
W trybie normalnym tuż przed punktem przesterowania górnego/dolnego wyłącznika krańcowego podnoszenia ABUControl rozpoczyna fazę hamowania napędu podnoszenia. Punkt, w którym rozpoczyna się faza hamowania, jest za każdym razem indywidualnie obliczany przez ABUControl zależnie od aktualnej prędkości podnoszenia. Jeżeli hak ładunkowy jedzie szybko do góry, faza hamowania zaczyna się wcześniej. Jeżeli hak ładunkowy jedzie do góry wolniej, faza hamowania zaczyna się później.
Bezpośrednio przed punktem przesterowania wyłącznika krańcowego podnoszenia hak ładunkowy jedzie jeszcze z małą prędkością podnoszenia i kontynuuje jazdę z małą prędkością podnoszenia do momentu włączenia punktu przesterowania, co powoduje zatrzymanie haka ładunkowego. Przeważnie jest to krótki odcinek (kilka centymetrów).
Jednak na przykład po zmianie punktu przesterowania na wyłączniku granicznym podnoszenia ABUControl nie zna wynikającej z tego pozycji końcowej i nowego początku fazy hamowania. Może to spowodować, że hak ładunkowy na długim odcinku (jeżeli zmiana punktu przesterowania była duża) będzie jechać tylko z małą prędkością podnoszenia.
W takich przypadkach można tymczasowo zmienić punkt, od którego hak ładunkowy jedzie już tylko z małą prędkością podnoszenia (koniec fazy hamowania). Po włączeniu punktu przesterowania wyłącznika krańcowego podnoszenia ta ręczna zmiana jest nadpisywana, aby faza hamowania znów kończyła się tuż przed punktem przesterowania wyłącznika krańcowego podnoszenia.
Opisany tu przebieg zmienia tylko (w KranOS) tymczasowo pozycję końcową fazy hamowania sterownika ABUControl. Nie powoduje to zmiany punktów przesterowania wyłącznika krańcowego podnoszenia.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Musi być zalogowany użytkownik „SERVICE“ (serwis) (poziom uprawnień użytkownika [2]).
Wywoływanie ustawień wyłącznika krańcowego podnoszenia
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚SERVICE’ 🡪 „Mechanizm podnoszenia“ 🡪 „Kalibracja mechanizmu podnoszenia“ |
- Zaloguj się do KranOS jako użytkownik ‚SERVICE’ (Serwis) (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W menu głównym wybrać wymagany mechanizm podnoszenia (np. mechanizm podnoszenia 1).
- Ukazuje się okno wybranego mechanizmu podnoszenia.
- W menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Kalibracja mechanizmu podnoszenia“.
Ustawianie długości liny
pole tekstowe długości liny „Wyłącznik krańcowy podnoszenia górny Napęd 1“pole tekstowe długości liny „Wyłącznik krańcowy podnoszenia dolny Napęd 1“
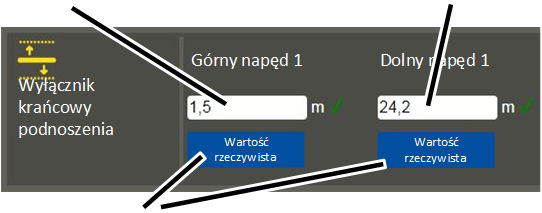
- Ukazuje się okno „Kalibracja mechanizmu podnoszenia“.
- W polach tekstowych wprowadzić długość liny, przy której hak ładunkowy ma się zatrzymywać (zakończyć fazę hamowania).
lub
Dosunąć hak ładunkowy do wymaganej pozycji i kliknąć przycisk „wartość rzeczywista“ pod odnośnym polem tekstowym.
- W polach tekstowych należy wprowadzić długość liny (długość odwiniętej liny między bębnem linowym i punktem stałym). Nie wprowadza się położenia haka!
- Długość liny należy wprowadzić osobno dla napędu 1 i 2 (dla bliźniaczego mechanizmu podnoszenia.
- Kliknąć przycisk „Zapis PLC“.
- Ustawione wartości zostaną zapisane w ABUControl.
Podnoszenie i opuszczanie
- Tuż przed ustawionymi wartościami ABUControl rozpoczyna fazę hamowania napędu podnoszenia. Punkty, w których rozpoczyna się faza hamowania, jest za każdym razem indywidualnie obliczany przez ABUControl zależnie od aktualnej prędkości podnoszenia.
Przy następnym dojeździe do punktu przesterowania górnego/dolnego wyłącznika krańcowego podnoszenia
- Poprzednie ustawienie zostanie nadpisane.
- ABUControl będzie teraz znów wyhamowywać napęd podnoszenia tak, aby hak ładunkowy bezpośrednio przed punktem przesterowania wyłącznika krańcowego podnoszenia jechał z małą prędkością podnoszenia.
Przełączanie między sterownikiem radiowym i kasetą sterowniczą
Jeżeli suwnica jest dodatkowo, oprócz sterownika radiowego, wyposażona w przejezdny układ sterowania z kasetą sterowniczą, w razie potrzeby (np. gdy nie jest dostępny nadajnik radiowy) można skorzystać z kasety sterowniczej.
W tym celu konieczne jest przełożenie kilku listew zaciskowych tulejkowych w skrzynce stycznikowej suwnicy.
Wskazówka:
Jeżeli używana jest kaseta sterownicza, to w sposób nieunikniony także aktywowany jest bezstopniowy profil ruchu. Nie można tego zmienić nawet w KranOS. Ustawiony w KranOS profil ruchu obowiązuje tylko dla obsługi z wykorzystaniem sterownika radiowego.
Ściąganie złączki z odbiornika
listwa stykowa tulejkowa X2
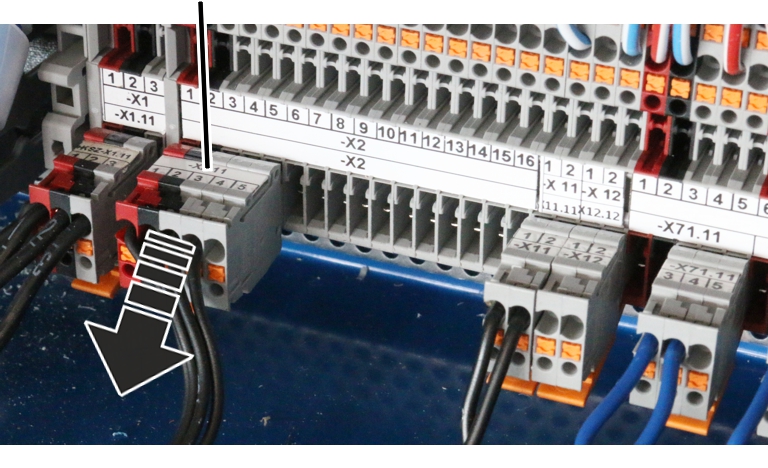
- Otworzyć skrzynkę stycznikową suwnicy.
- Odszukać listwę stykową tulejkową X2.
- Ściągnąć listwę stykową tulejkową.
Wetknąć złączkę kasety sterowniczej
Listwy stykowe tulejkowe kasety sterowniczej są już wprowadzone w skrzynkę stycznikową suwnicy i tam udostępnione.
listwa stykowa tulejkowa X2 12
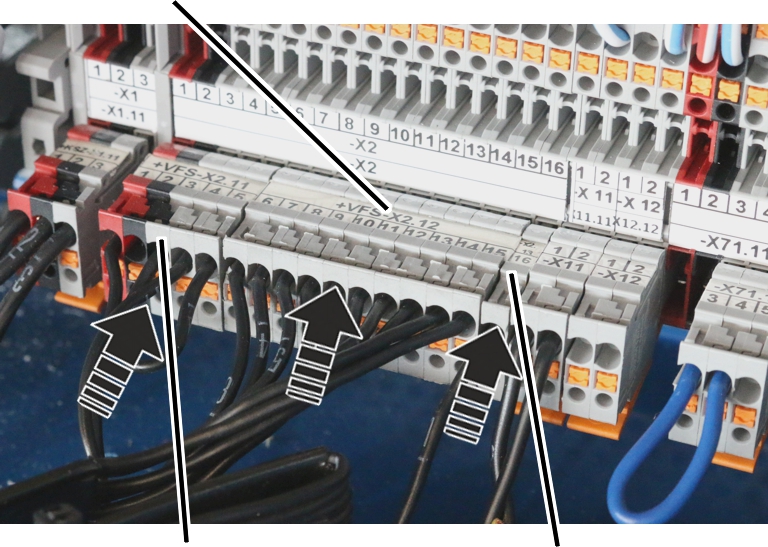
- Wetknąć listwę stykową tulejkową kasety sterowniczej:
- Listwa stykowa tulejkowa X2.11 (zaciski 1 do 5)
- Listwa stykowa tulejkowa X2.12 (zaciski 6 do 15)
- Listwa stykowa tulejkowa X2.13 (zaciski 16 do 27. Zależnie od wyposażenia suwnicy dostępne są tylko pojedyncze lub nie wszystkie z opisanych tu zacisków)
- Listwa stykowa tulejkowa X2.14 (zaciski 28 do 38. Zależnie od wyposażenia suwnicy dostępne są tylko pojedyncze lub nie wszystkie z opisanych tu zacisków lub też w ogóle nie ma listy stykowej)
Wymiana liny
W tym punkcie opisane są czynności, jakie muszą być wykonane przy wymianie liny wciągnika linowego ze sterownikiem ABUControl. Czynności, które muszą być wykonane na wciągniku linowym, są opisane w podręczniku produktu wciągnika linowego.
Rysunki przedstawiają czynności do wykonania na wciągniku linowym GM modular. Nie różnią się one w istotny sposób w innych wciągarkach linowych.
Przygotowanie do wymiany liny
- Przesunąć hak ładunkowy do pozycji poniżej górnego zakresu działania wyłącznika granicznego. Punkt przesterowania górnego wyłącznika krańcowego podnoszenia NIE MOŻE być włączony.
- Zmierzyć i zanotować pozycję haka ładunkowego.
Może to spowodować, że ustawienie wyłącznika granicznego podnoszenia po wymianie liny będzie w wielu przypadkach zbędne.
Dotyczy tylko ABUControl ze sterowaniem stycznikowym lub w bliźniaczych mechanizmach podnoszenia
Aby lina mogła być odwijana z bębna przez napęd silnikowy, należy zdemontować wyłącznik graniczny podnoszenia. W przeciwnym razie bęben linowy zatrzyma się w dolnym położeniu haka.
Zdejmowanie wyłącznika granicznego podnoszenia
Rysunki przedstawiają wyłącznik graniczny przekładni ‚GPK‘. Przebieg cyklu na wyłączniku granicznym przekładni ‚GGS‘ jest identyczny.
wyłącznik graniczny podnoszeniaczop na bębnie linowym
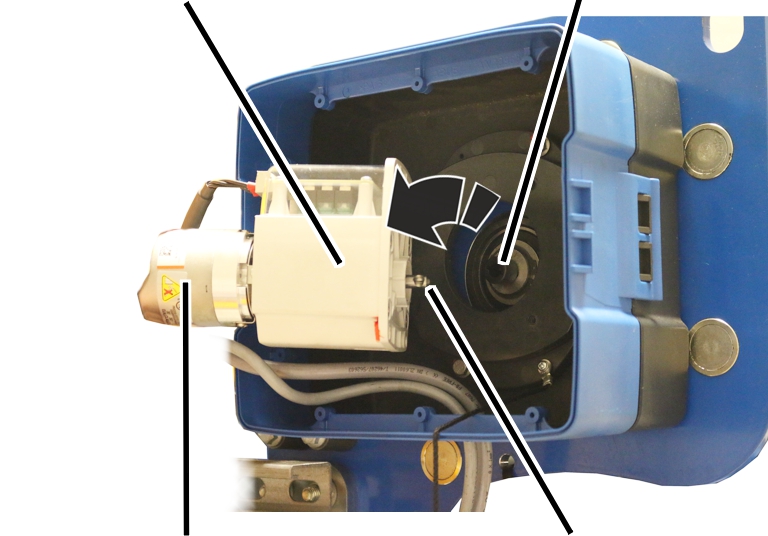
- Otworzyć obudowę wyłącznika granicznego podnoszenia.
- Wykręcić śruby (2x).
- Ściągnąć wyłącznik graniczny podnoszenia.
- Wałek wyłącznika granicznego podnoszenia zostawić w dotychczasowej pozycji i nie obracać.
Może to spowodować, że ustawianie wyłącznika granicznego podnoszenia po wymianie liny będzie w wielu przypadkach zbędne.
Jeżeli wałek zostanie przypadkowo obrócony, wyświetlany jest komunikat „F_ _ 34: Wymiana liny: enkoder bębna 1 nie został zdemontowany“ lub „F_ _ 33: Wymiana liny: enkodera bębna 2 nie został zdemontowany“.
- Zabezpieczyć wyłącznik graniczny podnoszenia, aby nie spadł lub nie zawisł na przewodach przyłączeniowych.
Dotyczy tylko wciągnika linowego z wodzikiem liny
Ten punkt dotyczy tylko przypadków, w których na wciągniku linowym miernik nachylenia jest zamontowany na wodziku liny. Warunek ten jest spełniony dla wciągników linowych D z olinowaniem 4/2 lub 8/2 i dla wciągników linowych Z z miernikiem nachylenia. Dla wciągników linowych o innym rodzaju konstrukcji z miernikiem nachylenia bez wodzika liny punkt ten można pominąć.
- Zdemontować miernik nachylenia przed wymianą liny. Patrz „Przygotować wodzik liny“ w rozdziale „Montaż i podłączanie miernika nachylenia““.
- Następnie wyjąć linę z wodzika liny.
Dzięki temu wodzik liny nie zostanie uszkodzony podczas wymiany liny.
- Wyczyścić wodzik liny, jeśli to konieczne.
Smar z liny może zabrudzić miernik nachylenia.
Jeżeli do wymiany liny stosuje się pończochę kablową, to wodzik liny należy zdemontować pomimo tego, aby uniknąć uszkodzeń.
Uaktywnienie wymiany liny w ABUControl
Procedura wymiany liny w systemie ABUControl musi zostać aktywowana przy pomocy wtykowej złączki w skrzynce styczników sterownika wózka suwnicowego lub w systemie KranOS. Jest to konieczne także, jeśli zdemontowano wyłącznik graniczny podnoszenia (konieczne tylko przy sterowaniu stycznikowym lub w bliźniaczych mechanizmach podnoszenia), aby bęben linowy mógł być napędzany silnikiem.
Albo uaktywnienie wymiany liny złączką
Listwa kołkowa do parkowania
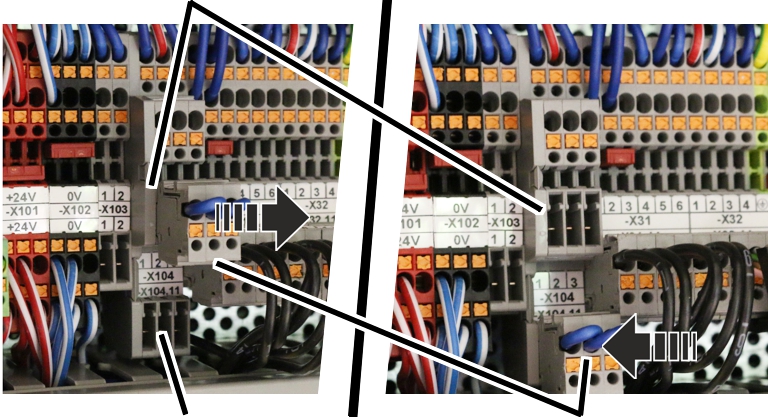
- Otworzyć sterownik wózka suwnicowego.
- Odszukać listwę zaciskową kołkową ‑X104.
- Ściągnąć złączkę pozycji parkowania (górna listwa kołkowa).
- Założyć złączkę na dolną listwę kołkową.
- Wymiana liny jest uaktywniona. Bęben linowy może być teraz napędzany przez silnik mimo że ABUControl nie otrzymuje sygnału z absolutnego enkodera bębna.
- Wyświetlany jest komunikat „F_ _ 28: Wymiana liny aktywna“.
- Wszystkie wartości zużycia do obliczenia stanu liny kwalifikującego do wymiany są kasowane, aby obliczenie nowej liny zaczęło się od początku.
- Prędkość jazdy suwnicy i jazdy wózka jest ograniczona do prędkości małej.
- Podczas jazdy suwnicą oraz jazdy wózkiem co sekundę rozbrzmiewa sygnał dźwiękowy.
Alternatywnie wymianę liny można uaktywnić w KranOS.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Musi być zalogowany użytkownik „SERVICE“ (serwis) (poziom uprawnień użytkownika [2]).
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚SERVICE’ 🡪 „Mechanizm podnoszenia“ |
- Zaloguj się do KranOS jako użytkownik ‚SERVICE’ (Serwis) (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W menu głównym wybrać wymagany mechanizm podnoszenia (np. mechanizm podnoszenia 1).
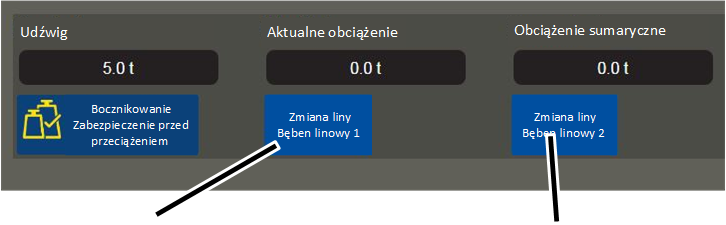
- Ukazuje się okno wybranego mechanizmu podnoszenia.
- Kliknąć przycisk „Zmiana liny bęben linowy 1.
- Przycisk zostaje wyświetlony z zielonym tłem.
- Wymiana liny jest uaktywniona. Bęben linowy może być teraz napędzany przez silnik mimo że ABUControl nie otrzymuje sygnału z absolutnego enkodera bębna.
- Wyświetlany jest komunikat „F_ _ 28: Wymiana liny aktywna“.
- Wszystkie wartości zużycia do obliczenia stanu liny kwalifikującego do wymiany są kasowane, aby obliczenie nowej liny zaczęło się od początku.
- Prędkość jazdy suwnicy i jazdy wózka jest ograniczona do prędkości małej.
- Podczas jazdy suwnicą oraz jazdy wózkiem co sekundę rozbrzmiewa sygnał dźwiękowy.
Dotyczy tylko bliźniaczego mechanizmu podnoszenia
Aby była możliwa wymiana liny w bliźniaczym mechanizmie podnoszenia, musi być możliwe osobne sterowanie napędem podnoszenia 1 i 2.
Uaktywnienie wymiany liny złączką:
- Ściągnąć złączkę pozycji parkowania (górna listwa kołkowa).
- Założyć złączkę na dolną listwę kołkową.
- Złączka w lewej pozycji (zestyki 1,2 i 3): można sterować bębnem linowym na napędzie podnoszenia 1.
- Złączka w prawej pozycji (zestyki 2, 3 i 4): można sterować bębnem linowym na napędzie podnoszenia 2.
Uaktywnienie wymiany liny w KranOS
- W oknie wybranego mechanizmu podnoszenia kliknąć odpowiedni przycisk.
- „Zmiana liny Bęben linowy 1“: Przycisk „Zmiana liny Bęben linowy 1“ zostaje wyświetlony z zielonym tłem. Można sterować bębnem linowym na napędzie podnoszenia 1.
- „Zmiana liny Bęben linowy 2“: Przycisk „Zmiana liny Bęben linowy 2“ zostaje wyświetlony z zielonym tłem. Można sterować bębnem linowym na napędzie podnoszenia 2.
Wymiana liny
- Odwinąć linę z bębna linowego za pomocą napędu silnikowego.
- Wymienić linę. Patrz podręcznik produktu wciągnika linowego.
Dotyczy tylko ABUControl ze sterowaniem stycznikowym lub w bliźniaczych mechanizmach podnoszenia
Montaż wyłącznika granicznego podnoszenia
- Przesunąć hak ładunkowy do zanotowanej wcześniej pozycji
- Założyć wyłącznik graniczny podnoszenia na czop na bębnie linowym.
- Przykręcić wyłącznik graniczny podnoszenia.
- Sprawdzić pozycje punktów przesterowania.
Dotyczy tylko wciągnika linowego z wodzikiem liny
Zamontować wodzik liny
- Zamontować wodzik liny. Patrz „Montaż i podłączanie miernika nachylenia““.
Wyłączanie wymiany liny
Bezpośrednio po wymianie liny:
- Na listwie zaciskowej kołkowej ‑X104 ściągnąć złączkę z dolnej listwy kołkowej i założyć na pozycję parkowania (górna listwa kołkowa).
lub
Kliknąć przycisk „Zmiana liny Bęben linowy 1.
- Wymiana liny jest wyłączona.
- Przycisk nie jest już wyświetlany z zielonym tłem.
- Naciśnij przycisk zatrzymania awaryjnego lub klakson, aby potwierdzić komunikat „F_ _ 28: Wymiana liny aktywna“.
Jeżeli punkty przesterowania są przesunięte:
W normalnym przypadku ustawianie wyłącznika granicznego podnoszenia po wymianie liny jest zbędne, ponieważ pozycja haka ładunkowego została wcześniej zmierzona a następnie przywrócona. W szczególnych przypadkach (np. w razie poważnego uszkodzenia liny lub jej złego nawinięcia na bęben linowy) może być konieczne ponowne ustawienie punktów przesterowania.
- Ustawić od nowa punkty przesterowania dla dolnego wyłącznika krańcowego podnoszenia, górnego wyłącznika krańcowego podnoszenia i wyłącznika krańcowego awaryjnego.
Patrz „Ustawianie punktu przesterowania dolnego wyłącznika krańcowego podnoszenia“.
- Powtórzyć wzorcowanie absolutnego enkodera bębna. Patrz „Wzorcowanie absolutnego enkodera bębna“.
Jeśli jest zamontowany miernik nachylenia:
Jeśli zamontowano miernik nachylenia, to musi on zostać ponownie skalibrowany. Patrz „Kalibrowanie miernika nachylenia“.
Podstawowa kalibracja czujnika obciążenia
Po wymianie trawersy stałej z czujnikiem obciążenia lub pojedynczego czujnika obciążenia na trawersie stałej konieczna jest podstawowa kalibracja czujnika obciążenia od nowa. Kalibracja ta jest procesem podstawowym i nie ma nic wspólnego z kalibrowaniem układu pomiarowego obciążenia z podniesionym obciążeniem pomiarowym, lecz wyznacza podstawowy punkt odniesienia dla wszystkich pomiarów obciążenia. Przy tym podstawowym kalibrowaniu czujnik obciążenia musi być całkowicie odciążony. .Także lina i zblocze dolne nie mogą obciążać czujnika obciążenia i w związku z tym muszą zostać wymontowane na czas kalibrowania.
Po podstawowej kalibracji czujnika obciążenia konieczna jest ponowna kalibracja obciążenia zerowego a układ pomiarowy obciążenia musi być ponownie skalibrowany z podniesionym obciążeniem pomiarowym.
W układzie pomiarowym obciążenia z trzpieniem mierniczym nie ma potrzeby wykonywania podstawowej kalibracji trzpienia mierniczego. Natomiast kalibrowanie układu pomiarowego obciążenia z podniesionym obciążeniem pomiarowym jest konieczne także w układzie z trzpieniem mierniczym.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Musi być zalogowany użytkownik „SERVICE“ (serwis) (poziom uprawnień użytkownika [2]).
Wywołanie kalibrowania mechanizmu podnoszenia
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚SERVICE’ 🡪 „Mechanizm podnoszenia“ 🡪 „Kalibracja mechanizmu podnoszenia“ |
- Zaloguj się do KranOS jako użytkownik ‚SERVICE’ (Serwis) (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W menu głównym wybrać wymagany mechanizm podnoszenia (np. mechanizm podnoszenia 1).
- Ukazuje się okno wybranego mechanizmu podnoszenia.
- W menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Kalibracja mechanizmu podnoszenia“.
Podstawowa kalibracja czujnika obciążenia
Do podstawowego kalibrowania przewidziany jest obszar z prawej strony w oknie „Kalibracja mechanizmu podnoszenia“. Ta procedura jest konieczna tylko po wymianie trawersy stałej lub czujnika obciążenia.
Czujnik obciążenia musi być całkowicie odciążony. Także lina i zblocze dolne nie mogą obciążać czujnika obciążenia. Dlatego kieszeń liny musi zostać wybudowana z trawersy stałej. Trawersa stała nie może być zakleszczona ani narażona na inne naprężenia mechaniczne.
- Ukazuje się okno „Kalibracja mechanizmu podnoszenia“.
- Kliknąć przycisk „Kalibracja czujnika obciążenia“.
- Zostanie wyświetlone pytanie kontrolne.
- Kliknąć przycisk „Przeprowadzenie kalibracji“.
- Przycisk „przycisk „Kalibracja czujnika obciążenia““ jest zaszarzony.
- Tryb kalibracji jest aktywny.
- Wyłączyć suwnicę przy pomocy odłącznika sieciowego lub głównego wyłącznika sieciowego.
- Odczekać 60 sekund.
- Ponownie włączyć suwnicę
- ABUControl zostanie zrestartowany.
- Podczas restartu dodatkowo kalibrowany jest czujnik obciążenia.
Kalibrowanie układu pomiarowego obciążenia z podniesionym obciążeniem pomiarowym
Po podstawowej kalibracji czujnika obciążenia konieczna jest ponowna kalibracja obciążenia zerowego a układ pomiarowy obciążenia musi być ponownie skalibrowany z podniesionym obciążeniem pomiarowym.
- Ponownie skalibrować układ pomiarowy obciążenia z podniesionym obciążeniem pomiarowym. Patrz „Kalibrowanie układu pomiarowego obciążenia z podniesionym obciążeniem pomiarowym“.
Wyświetlanie statusu osi suwnicy
W systemie KranOS można wyświetlać informacje o aktualnym statusie wszystkich osi suwnicy (jazda suwnicy, jazda wózka, mechanizm podnoszenia).
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Musi być zalogowany użytkownik ‚CUSTOMER’ (poziom uprawnień użytkownika [1]) lub ‚SERVICE’ (poziom uprawnień użytkownika [2]).
Wyświetlanie osi suwnicy
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚CUSTOMER’ lub ‚SERVICE’ 🡪 „Jazda suwnicy“ |
Użytkownik ‚CUSTOMER’ lub ‚SERVICE’ 🡪 „Jazda wózka“ |
Użytkownik ‚CUSTOMER’ lub ‚SERVICE’ 🡪 „Mechanizm podnoszenia“ |
Wyświetlane są tylko te osie suwnicy, które są rzeczywiście dostępne w suwnicy. W tym oknie wyświetlane są tylko te osie suwnicy, które są rzeczywiście dostępne w suwnicy. |
- Zalogować się w KranOS jako użytkownik ‚CUSTOMER’ (poziom uprawnień użytkownika [1]) lub ‚SERVICE’ (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W menu głównym wybrać pożądaną oś suwnicy (np. jazda suwnicy).
- Ukazuje się okno dla odpowiedniej osi suwnicy.
Okna są różne dla różnych osi suwnicy.
Jazda suwnicy:
przetwornica częstotliwości jazdy suwnicy ‑TA61 i ‑TA62wyłącznik krańcowy jazdy suwnicy -B71
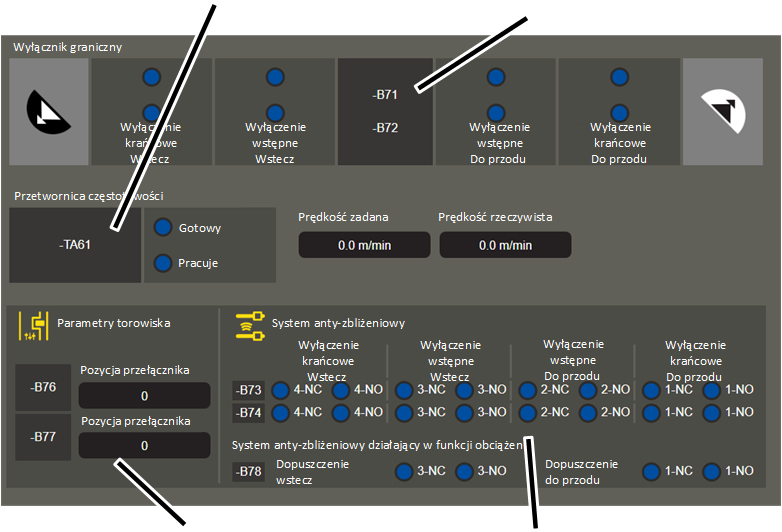
- Wyłącznik krańcowy jazdy suwnicy (‑B71): tu wyświetlana jest pozycja przełącznika wyłącznika krańcowego jazdy suwnicy.
Zielone tło: brak dojazdu do ogranicznika jazdy
Niebieskie tło: dojazd do ogranicznika jazdy.
Wyłączniki krańcowe jazdy suwnicy są wykorzystywane do wyłączenia wstępnego i końcowego. W kierunku końca torowiska stosowane są wyłączniki z dźwignią krzyżową (-B71) a w kierunku suwnicy współpracującej zapory świetlne z lustrem zamiast -B71 - -B711 i -B712 oraz -B713 i -B714).
- Dodatkowe ograniczniki jazdy suwnicy (‑B72): Jako dodatek do ‑B71 każdy ogranicznik jazdy suwnicy dla każdego punktu przesterowania i każdego kierunku jazdy może być zdublowany w celu zwiększenia bezpieczeństwa systemu.
- Przetwornica częstotliwości jazdy suwnicy (‑TA61 i ‑TA62): tu wyświetlany jest stan przetwornicy częstotliwości jazdy suwnicy.
„Gotowy“: przetwornica częstotliwości jest gotowa do pracy.
„Pracuje“: przetwornica częstotliwości jest aktywna i napęd obraca się.
„Prędkość zadana“: prędkość, z jaką powinien obracać się napęd.
„Prędkość rzeczywista“: prędkość, z jaką obraca się napęd.
W suwnicach bez elektronicznej kontroli ukosowania dla obu napędów jazdy suwnicy stosowana jest wspólna przetwornica częstotliwości (‑TA61). W suwnicach z elektroniczną kontrolą ukosowania lub z napędem jazdy na cztery koła suwnicy wyświetlana jest dodatkowa przetwornica częstotliwości ‑TA62.
- Wyłączniki z dźwignią krzyżową do sterowania parametrami torowiska (‑B76 / ‑B77): tu wyświetlane jest aktualne położenie wyłączników z dźwigniami krzyżowymi, wykorzystywanych do sterowania parametrami torowiska. Kombinacja obu wyłączników z dźwignią krzyżową z sześcioma stanami wysterowania każdego z nich umożliwia rejestrowanie do 36 pozycji.
- Zapory świetlne z lustrem do systemu anty-zbliżeniowego (‑B73): wyświetlane są tu stany wysterowania zapór świetlnych z lustrem systemu anty-zbliżeniowego.
W systemie anty-zbliżeniowym suwnica wyhamowuje do małej prędkości jazdy (wyłączenie wstępne) lub całkowicie się zatrzymuje (wyłączenie końcowe), gdy tylko odległość od suwnicy współpracującej spadnie poniżej ustalonej granicy.
Dla każdego punktu przesterowania i każdego kierunku jazdy stosowana jest zapora świetlna z lustrem. ABUControl kontroluje jednocześnie zestyk rozwierny (NC) i zestyk zwierny (NO) wszystkich zapór świetlnych z lustrem.
Zestyk przełączny 1 jest ´wykorzystywany do wyłączenia krańcowego naprzód, zestyk przełączny 2 do wyłączenia wstępnego naprzód, zestyk przełączny 3 do wyłączenia wstępnego wstecz a zestyk przełączny 4 do wyłączenia krańcowego wstecz.
System anty-zbliżeniowy jest często stosowany do zapobiegania przekraczania określonej minimalnej odległości ze względów statycznych. System zbliżeniowy może być też stosowany wspólnie z systemem antykolizyjnym (patrz wyłącznik krańcowy jazdy suwnicy ‑B71).
- Dodatkowe zapory świetlne z lustrem (‑B74): oprócz ‑B73 kann każda zapora świetlna z lustrem może być stosowana podwójnie dla każdego punktu przesterowania i każdego kierunku jazdy, aby zwiększyć bezpieczeństwo systemu.
- Zapora świetlna do transferu sygnałów do systemu anty-zbliżeniowego działającego w funkcji obciążenia (‑B78):
Jeżeli system anty-zbliżeniowy jest wykonany tak, aby działał w funkcji obciążenia, suwnica zwalnia i zatrzymuje się, gdy tylko odległość od suwnicy współpracującej spadnie poniżej ustawionej granicy a przy tym przewożony jest ładunek przekraczający ustawioną granicę.
Aby w układach sterowania obu współpracujących suwnic była dostępna informacja, czy na - odpowiednio drugiej - suwnicy nie osiągnięto lub nie przekroczono ustawionego obciążenia, informacja ta jest przekazywana przez zaporę świetlną umieszczoną między obydwiema suwnicami. W tym celu każda suwnica jest wyposażona w jedną zaporę świetlną do transferu sygnału zwalniającego, działającą jako nadajnik, i drugą, działającą jako odbiornik.
Wyświetlana jest tu informacja, który sygnał jest obecny na odbiorniku. Zakres 1 wyświetla sygnał zwalniający w kierunku naprzód. Zakres 3 wyświetla sygnał zwalniający w kierunku wstecznym.
NC z niebieskim tłem, NO z zielonym tłem: ciężar ładunku mniejszy od ustawionego. Suwnica odbiera sygnał zwalniający od suwnicy współpracującej.
NC z zielonym tłem, NO z niebieskim tłem: ustawiony ciężar ładunku jest przekroczony. Suwnica nie odbiera sygnału zwalniającego od suwnicy współpracującej.
Ciężar ładunku można ustawić w rozszerzonych parametrach. Patrz „Ustawianie rozszerzonych parametrów dla profili ruchu (jazdy suwnicy, jazdy wózka“.
Jazda wózka suwnicowego
przetwornica częstotliwości jazdy wózka ‑TA41wyłącznik krańcowy jazdy wózka ‑B51
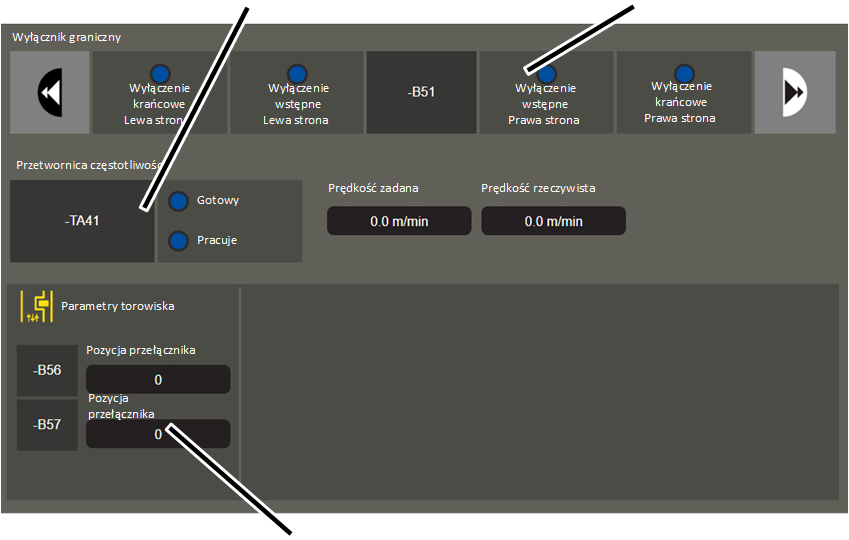
- Wyłącznik krańcowy jazdy wózka (‑B51): tu wyświetlana jest pozycja przełącznika wyłącznika krańcowego jazdy wózka.
Zielone tło: brak dojazdu do ogranicznika jazdy
Niebieskie tło: dojazd do ogranicznika jazdy.
- Przetwornica częstotliwości jazdy wózka (‑TA41): tu wyświetlany jest stan przetwornicy częstotliwości jazdy wózka.
„Gotowy“: przetwornica częstotliwości jest gotowa do pracy.
„Pracuje“: przetwornica częstotliwości jest aktywna i napęd obraca się.
„Prędkość zadana“: prędkość, z jaką powinien obracać się napęd.
„Prędkość rzeczywista“: prędkość, z jaką obraca się napęd.
- Wyłączniki z dźwignią krzyżową do sterowania parametrami torowiska (‑B56 / ‑B57): tu wyświetlane jest aktualne położenie wyłączników z dźwigniami krzyżowymi, wykorzystywanych do sterowania parametrami torowiska. Kombinacja obu wyłączników z dźwignią krzyżową z sześcioma stanami wysterowania każdego z nich umożliwia rejestrowanie do 36 pozycji.
Mechanizm podnoszenia
przetwornica częstotliwości mechanizmu podnoszenia ‑1TA21 i ‑2TA21wyłączniki graniczne podnoszenia ‑B31 i ‑B32
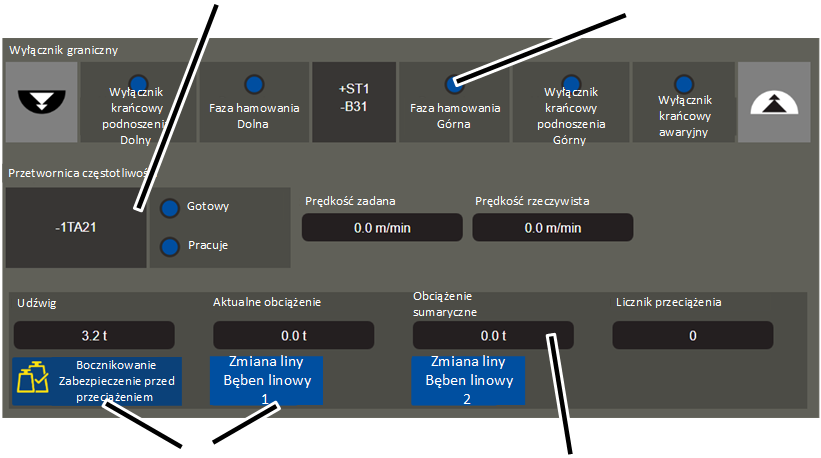
- Wyłącznik graniczny podnoszenia (‑B31): tu wyświetlane jest położenie wyłącznika granicznego podnoszenia.
Zielone tło: brak dojazdu do wyłącznika granicznego podnoszenia
Niebieskie tło: dojazd do wyłącznika granicznego podnoszenia.
Dla bliźniaczego mechanizmu podnoszenia dla drugiego bębna linowego stosowany jest dodatkowy wyłącznik graniczny podnoszenia ‑B32.
Dla mechanizmu podnoszenia ze sterowaniem stycznikowym: aktualna pozycja przełącznika jest wyświetlana tylko wtedy, gdy mechanizm podnoszenia podnosi lub opuszcza. Gdy mechanizm podnoszenia jest zatrzymany, punkty przesterowania są wyświetlane na niebieskim tle.
- Przetwornica częstotliwości jazdy mechanizmu podnoszenia (‑1TA21): tu wyświetlany jest stan przetwornicy częstotliwości jazdy mechanizmu podnoszenia.
„Gotowy“: przetwornica częstotliwości jest gotowa do pracy.
„Pracuje“: przetwornica częstotliwości jest aktywna i napęd obraca się.
„Prędkość zadana“: prędkość, z jaką powinien obracać się napęd.
„Prędkość rzeczywista“: prędkość, z jaką obraca się napęd.
W suwnicy z bliźniaczym mechanizmem podnoszenia dla drugiego bębna linowego wyświetlana jest dodatkowa przetwornica częstotliwości ‑2TA21.
- Wskaźnik obciążenia: tu wyświetlane są wyniki pomiarów układu pomiarowego obciążenia.
“Udźwig“: maksymalny udźwig mechanizmu podnoszenia.
„Aktualne obciążenie“: aktualne obciążenie zmierzone na mechanizmie podnoszenia
„Obciążenie sumaryczne“: obciążenie sumaryczne wszystkich mechanizmów podnoszenia lub na wszystkich suwnicach.
„Licznik przeciążenia“: liczba ruchów podnoszenia z przeciążeniem. Liczba ta jest zwiększana o 1 za każdym razem, gdy mechanizm podnoszenia podnosi ładunek, przekraczający maksymalny udźwig suwnicy.
- Przyciski: tu można włączać funkcje do prac serwisowych:
„Mostkowanie Zabezpieczenie przed przeciążeniem“: patrz „Mostkowanie bezpiecznika przeciążeniowego“.
„Zmiana liny bęben linowy“: patrz „Wymiana liny“.
Wybieranie profilów ruchu
Dla ruchów trzech osi suwnicy (jazda suwnicy, jazda wózka, podnoszenie/opuszczanie) można wybierać różne profile ruchu. Umożliwia to podstawowe ustalenie charakterystyki ruchu.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Musi być zalogowany użytkownik „SERVICE“ (Serwis) (poziom uprawnień użytkownika [2]).
Wywołanie wybierania profilu ruchu
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚SERVICE’ 🡪 „Profil ruchu“ |
- Zaloguj się do KranOS jako użytkownik ‚SERVICE’ (Serwis) (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W oknie startowym: w menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Profil ruchu“.
Wybór profilu ruchu
listy rozwijane profili ruchu
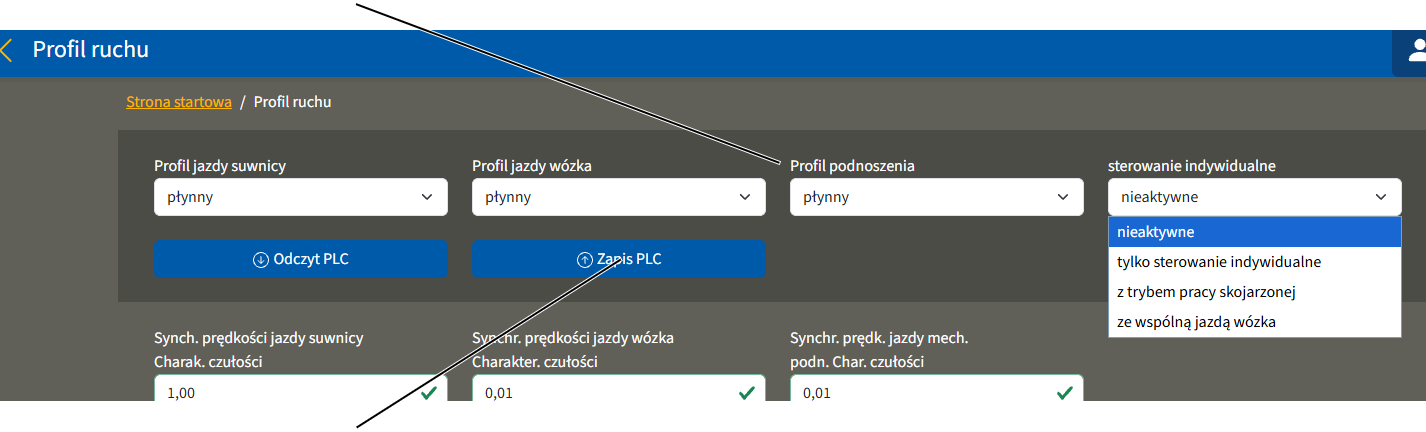
- Ukazuje się okno „Profil ruchu“.
- Zostaną wyświetlone aktualne ustawienia.
- W osi suwnicy wybrać wymagany profil ruchu:
- Płynnie: dwustopniowym przyciskiem lub sterownikiem joystick można przyspieszyć napęd na drugim stopniu do wartości maksymalnej, o ile przycisk będzie stale wciśnięty. Po przełączeniu przycisku lub sterownika joystick na pierwszy stopień napęd zachowuje aktualną prędkość. Po puszczeniu przycisku lub sterownika joystick prędkość zostaje zmniejszona.
- Dwustopniowo: przyciskiem dwustopniowym lub sterownikiem joystick można przyspieszać napęd na pierwszym stopniu do ustawionej na stałe małej prędkości a na drugim stopniu do ustawionej na stałej dużej prędkości.
- Liniowa wartość analogowa: proporcjonalnym sterownikiem joystick można napęd płynnie przyspieszać i hamować. Im dłużej jest uruchamiany sterownik joystick, tym szybciej obraca się napęd. Stosunek między sterownikiem joystick i napędem jest liniowy.
- Wartość analogowa krzywej S: jak wyżej. Stosunek między sterownikiem joystick i napędem ma kształt krzywej S. Wskutek tego w zakresie wokół punktu zerowego sterownika joystick (napęd stoi) potrzeba stosunkowo dużego ruchu na sterowniku joystick, natomiast przy jego dolnym i górnym ograniczniku stosunkowo mało. Umożliwia to bardzo dokładne sterowanie, zwłaszcza przy wolnych ruchach suwnicy.
- Kliknąć przycisk „Zapis PLC“.
Dotyczy tylko sterowania tandemowego (opcja)
- Zalogować się na suwnicy współpracującej i w oknie „Profil ruchu“ ustawić ten sam profil ruchu.
Jeżeli na suwnicy współpracującej ustawiony jest inny profil ruchu, zostaje wyświetlony komunikat o błędzie „F0026: Sterowanie tandemowe: różne profile jazdy“, jeżeli jest aktywne sterowanie tandemowe.
Ustawianie sterowania indywidualnego dla pilota sterowania ABURemote
Tylko ABURemote ‚Joystick‘ ze sterowaniem indywidualnym
W przypadku pilota sterowania ABURemote ‚Joystick‘ ze sterowaniem indywidualnym (pilot sterowania z z trzema sterownikami joystickami) można ustawić w systemie KranOS tryb sterowania indywidualnego. Patrz też podręcznik produktu ABURemote ‚Joystick‘.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Zalogowany być musi Użytkownik ‚CUSTOMER’ (poziom uprawnień użytkownika [1] lub ‚SERVICE’ (poziom uprawnień użytkownika [2]).
Wywołanie wybierania profilu ruchu
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚CUSTOMER’ lub ‚SERVICE’ 🡪 „Profil ruchu“ |
- Zalogować się w KranOS jako użytkownik ‚CUSTOMER’ (poziom uprawnień użytkownika [1]) lub ‚SERVICE’ (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W oknie startowym: w menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Profil ruchu“.
Ustawianie sterowania indywidualnego
lista rozwijalna „Sterowanie indywidualne“
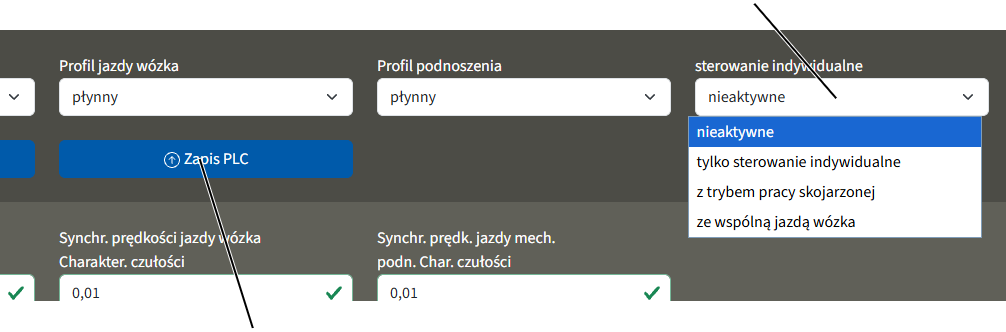
- Ukazuje się okno „Profil ruchu“.
- Wyświetlany jest aktualne ustawienie.
- Na liście rozwijalnej „Sterowanie indywidualne“ wybrać wymaganą wartość:
- „Wyłączone“: sterowanie indywidualne jest wyłączone. Środkowy sterownik joystick na pilocie sterowania ABURemote nie działa.
- „Tylko sterowanie indywidualne“: wózki mogą być obsługiwane niezależnie od siebie. Jeden sterownik joystick na pilocie sterowania steruje wózkiem I, drugi sterownik joystick na pilocie sterowania steruje wózkiem II. Przełącznik przechylny ruchu synchronicznego jest nieaktywny.
- „Z trybem pracy skojarzonej“: wózki mogą być obsługiwane niezależnie od siebie wg wcześniejszego opisu. Dodatkowo łącznikiem przechylnym na pilocie sterowania można przełączać na ruch synchroniczny. Wówczas prawy sterownik joystick steruje obydwoma wózkami w ruchu synchronicznym a środkowy sterownik joystick jest nieaktywny.
- „Ze wspólna jazda wózka“: wózki mogą być obsługiwane niezależnie od siebie wg wcześniejszego opisu. Dodatkowo łącznikiem przechylnym na pilocie sterowania można przełączać na sterowanie dwóch wózków. Wówczas prawy sterownik joystick steruje obydwoma wózkami. Mechanizmy podnoszenia obu wózków są nadal obsługiwane niezależnie środkowym i prawym sterownikiem joystick.
- Kliknąć przycisk „Zapis PLC“.
Wskazówka:
Przejście na sterowanie indywidualne powoduje przedłużenie drogi hamowania. Patrz podręcznik produktu „ABUS sterownik radiowy ABURemote Joystick“.
Tymczasowe mostkowanie ogranicznika jazdy i wyłącznika krańcowego podnoszenia
Tymczasowo, np. w związku z wykonywanymi naprawami, mogą być mostkowane wszystkie ograniczniki jazdy i wyłączniki krańcowe podnoszenia (z wyjątkiem wyłącznika krańcowego awaryjnego).
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Musi być zalogowany użytkownik „SERVICE“ (Serwis) (poziom uprawnień użytkownika [2]).
Wywołanie okna wybierania profilu ruchu
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚SERVICE’ 🡪 „Profil ruchu“ |
- Zaloguj się do KranOS jako użytkownik ‚SERVICE’ (Serwis) (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W oknie startowym: w menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Profil ruchu“.
Mostkowanie ogranicznika jazdy i wyłącznika krańcowego podnoszenia
przełącznik „Zmostkować wszystkie ograniczniki jazdy i wyłączniki krańcowe podnoszenia“
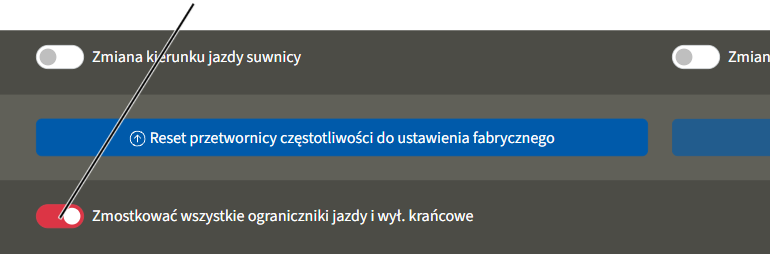
- Ukazuje się okno „Profil ruchu“.
- Kliknąć przełącznik „Wszystkie ograniczniki jazdy i wyłączniki krańcowe podnoszenia“.
- Przełącznik zostaje wyświetlony z czerwonym tłem.
- Zmostkowane są wszystkie ograniczniki jazdy (ograniczniki jazdy wszystkich wózków oraz wyłącznik krańcowy jazdy suwnicy w formie wyłączników z dźwignią krzyżową, czujniki odległości, zapory świetlne z lustrem jako wyłączenie wstępne i wyłączenie końcowe) oraz wszystkie wyłączniki krańcowe podnoszenia (wyłączniki krańcowe podnoszenia na górze i na dole wszystkich mechanizmów podnoszenia) oraz sterowanie parametrami torowiska.
- Suwnica, wózek i mechanizm podnoszenia mogą jechać z małą prędkością.
- Wyświetlany jest komunikat F0064 „Wszystkie ogran: jazdy i wył. krańc. podn. zmostkowane“.
- Zmostkowanie pozostaje włączone do momentu wyłączenia przyciskiem „Zmostkować wszystkie ograniczniki jazdy i wył. krańcowe“.
- Zmostkowanie pozostaje włączone także po wyłączeniu i ponownym włączeniu suwnicy.
Zmiana kierunków jazdy suwnicy i wózka
Czasami może być konieczna zmiana kierunku jazdy suwnicy lub wózka. Na przykład może to być konieczne, jeżeli suwnica została zamontowana niezgodnie z dokumentacją projektową.
Zmieniają się przy tym wszystkie dane odnoszące się do kierunku jazdy. Dotyczy to np. przycisków na nadajniku sterownika radiowego, wszystkich wskaźników w KranOS, analizowanych ograniczników ruchu a także wyłączników z dźwignią krzyżową i czujników odległości, wszystkich komunikatów o błędach dotyczących kierunku jazdy itd.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Musi być zalogowany użytkownik „SERVICE“ (Serwis) (poziom uprawnień użytkownika [2]).
Wywołanie okna wybierania profilu ruchu
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚SERVICE’ 🡪 „Profil ruchu“ |
- Zaloguj się do KranOS jako użytkownik ‚SERVICE’ (Serwis) (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W oknie startowym: w menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Profil ruchu“.
Zmiana kierunków jazdy suwnicy i wózka
przełącznik „Zmiana kierunku jazdy suwnicy“przełącznik „Zmiana kierunku jazdy wózka suwnicy“
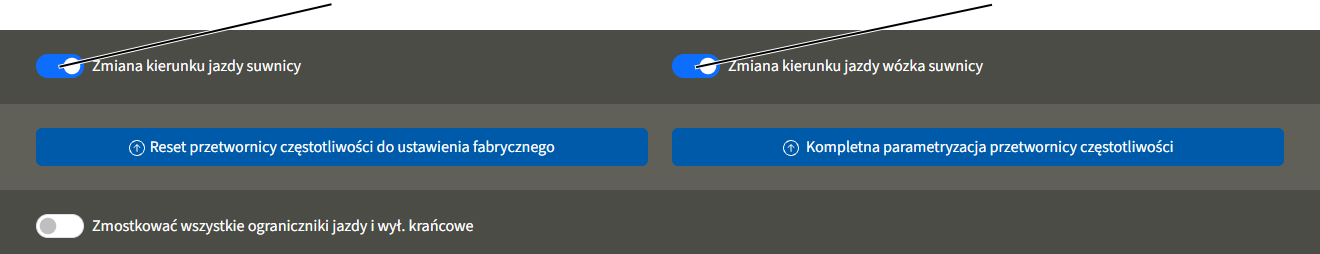
- Ukazuje się okno „Profil ruchu“.
- Kliknąć przełącznik „Zmiana kierunku jazdy suwnicy“ lub „Zmiana kierunku jazdy wózka suwnicy“.
- Przełącznik zostaje wyświetlony z niebieskim tłem.
- Zmieniane są wszystkie dane odnoszące się do kierunku jazdy suwnicy lub wózka.
- Zmiana kierunku jazdy jest trwała i zostaje zachowana także po wyłączeniu i ponownym włączeniu suwnicy.
Ustawianie synchronizacji prędkości
Sterownik współbieżności do sterowania jazdą suwnicy, jazdą wózka oraz podnoszeniem/opuszczaniem jest ustawiony fabrycznie i dostosowany do większości sytuacji.
W razie konieczności maksymalną odchyłkę współbieżności jazdy oraz charakterystykę czułości można dostosować do warunków panujących w hali.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Musi być zalogowany użytkownik „SERVICE“ (Serwis) (poziom uprawnień użytkownika [2]).
Wywoływanie ustawień synchronizacji prędkości
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚SERVICE’ 🡪 „Profil ruchu“ |
- Zaloguj się do KranOS jako użytkownik ‚SERVICE’ (Serwis) (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W oknie startowym: w menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Profil ruchu“.
Ustawianie synchronizacji prędkości
„Synch. Prędkośći jazdy dzwignicy Charak. czulosci“ i „Synchr. Prędkośći jazdy wózka Charakter. czulosci“
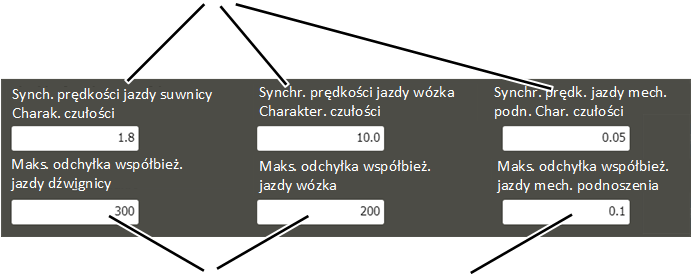
- Ukazuje się okno „Profil ruchu“.
- Zostaną wyświetlone aktualne ustawienia synchronizacji prędkości.
- Charakterystykę jazdy suwnicy, jazdy wózka oraz podnoszenia/opuszczania dopasowywać ostrożnie w małych krokach do warunków panujących w hali i za każdym razem wykonywać jazdę próbną.
Charakterystyka czułości może być ustawiona w zakresie od ‚0.01‘ do ‚10.0‘. Najmniejsza wartość (współczynnik 0,01) odpowiada inercyjnej charakterystyce regulacji. Wraz ze wzrostem współczynnika, rośnie czułość charakterystyki regulacji.
- Maksymalną odchyłkę w milimetrach od synchronicznej jazdy dopasowywać ostrożnie w małych krokach do warunków panujących w hali i za każdym razem wykonywać jazdę próbną.
Maksymalna odchyłka współbieżności jazdy to maksymalna odległość między suwnicami, wózkami lub hakami ładunkowymi w ruchu synchronicznym lub w trybie sterowania tandemowego.
- Kliknąć przycisk „Zapis PLC“.
Restart suwnicy
Dotyczy tylko funkcji restartu suwnicy
Funkcja „Restart suwnicy“ powoduje nowe włączenie przez elektryczne odłączenie napięcia zasilającego.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Zalogowany być musi użytkownik ‚SERVICE’ (poziom uprawnień użytkownika [2]).
Wywołanie strony diagnozy PLC
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚SERVICE’ 🡪 „Diagnoza PLC“ |
- Zaloguj się do KranOS jako użytkownik ‚SERVICE’ (Serwis) (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W oknie startowym, w menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Diagnoza PLC“.
Restart suwnicy
- Ukazuje się okno „Diagnoza PLC“.
- Kliknąć przycisk „Restart suwnicy“.
- Napięcie robocze zostanie na chwilę przerwane i ponownie włączone.
- Następuje restart sterownika suwnicy.
Ustawianie „Punktów przesterowania w funkcji obciążenia“
Wykorzystując punkty przesterowania w funkcji obciążenia można sterować dodatkowymi funkcjami suwnicy. Można w tym celu wykorzystać wyjścia sterownika suwnicy, które powodują przesterowanie, gdy suwnica podnosi obciążenie większe od określonego.
Dla każdej suwnicy (obciążenie sumaryczne) i dla każdego mechanizmu podnoszenia dostępne są po dwa punkty przesterowania w funkcji obciążenia. Projektowanie i podłączenie elektryczne wyjść są wykonywane indywidualnie dla każdego zlecenia. Ustawienie obciążeń dla każdego punktu przesterowania odbywa się w systemie KranOS.
Dwa przykładowe zastosowania tej funkcji to lampki sygnalizacyjne (np. poniżej 85% maksymalnego udźwigu świeci zielona lampka sygnalizacyjna) lub układ sterujący jednego z chwytaków (od 10% maksymalnego udźwigu chwytaka nie wolno otwierać).
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Musi być zalogowany użytkownik „SERVICE“ (Serwis) (poziom uprawnień użytkownika [2]).
Wywołanie ustawienia dla punktu przesterowania w funkcji obciążenia
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚SERVICE’ 🡪 „Punkt przesterowania w funkcji obciążenia“ |
W tym oknie wyświetlane są tylko te mechanizmy podnoszenia, które są rzeczywiście dostępne w suwnicy. |
- Zaloguj się do KranOS jako użytkownik ‚SERVICE’ (Serwis) (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W oknie startowym, w menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Punkt przesterowania w funkcji obciążenia“.
Ustawianie punktów przesterowania
Punkty przesterowania w funkcji obciążenia dla suwnicyPunkty przesterowania w funkcji obciążenia dla mechanizmu podnoszenia 1
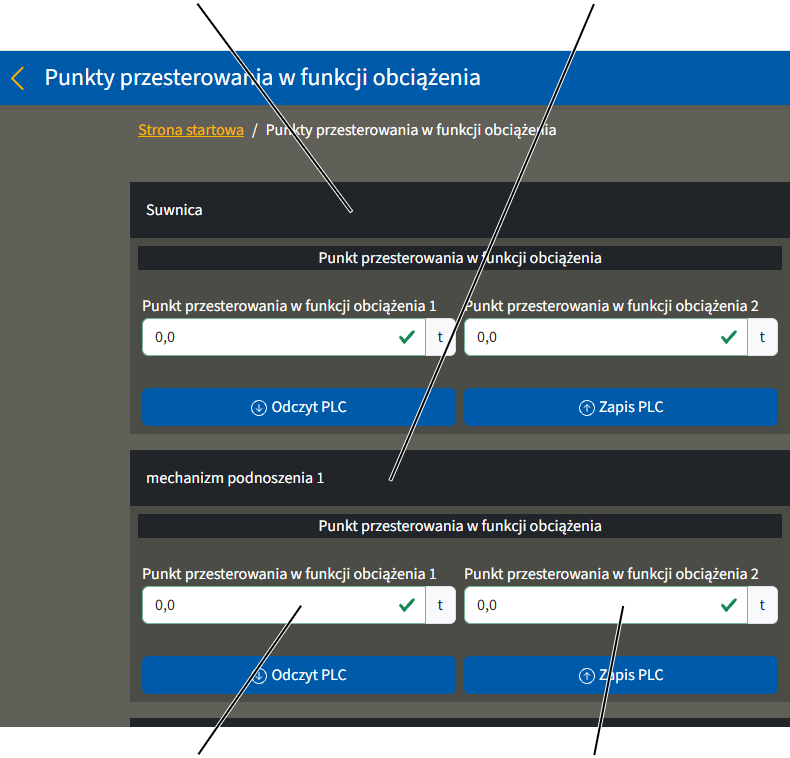
- Ukazuje się okno „Punkty przesterowania w funkcji obciążenia“.
- Zostaną wyświetlone aktualne ustawienia.
- Wprowadzić obciążenie, od którego ma być wysterowywane odpowiednie wyjście.
- Obciążenie można wprowadzić osobno dla suwnicy (obciążenie sumaryczne obu mechanizmów podnoszenia) lub dla indywidualnego/poszczególnych mechanizmów podnoszenia.
- Dostępne są odpowiednio maks. dwa punkty przesterowania, które mogą przesterowywać przy różnych obciążeniach.
- Kolejna funkcja punktów przesterowania w funkcji obciążenia i podłączenie elektryczne wynikają ze schematu ideowego.
- Kliknąć przycisk „Zapis PLC“.
Działanie punktów przesterowania w funkcji obciążenia jest kontrolowane przez sterownik PLC. W tym celu każde wyjście każdego indywidualnego punktu przesterowania w funkcji obciążenia ma dodatkowe wejście. Gdy tylko wyjście zostanie przesterowane, na odpowiednim wejściu musi pojawić się sygnał. Jeżeli nie ma tego sygnału, wyświetlany jest komunikat o błędzie. Podłączenie elektryczne jest projektowane indywidualnie dla każdego zlecenia i jest podane na schemacie ideowym.
Ustawianie zabezpieczenia przed zwisaniem liny
Zabezpieczenie przed zwisaniem liny zapobiega dalszemu odwijaniu liny po osadzeniu ładunku lub po założeniu zblocza dolnego. W tym celu opuszczanie jest przerywane, gdy zmierzone obciążenie na haku ładunkowym spada poniżej ustawionej wartości. Bez zabezpieczenia przed zwisaniem liny, lina mogłaby być nadal odwijana z bębna linowego, powodując jej luźne zwisanie a następnie zachowanie zwisu, co mogłoby spowodować, że przy ponownym nawijaniu liny na bęben linowy jej położenie i wstępne naprężenie byłyby nieprawidłowe.
W obciążeniu zmierzonym na haku ładunkowym może być uwzględnione urządzenie ładunkowe (np. poprzecznica), wskutek czego jego obciążenie jest odejmowane od zmierzonego ładunku. Minimalne obciążenie można ustawić w KranOS. Jeżeli wskaźnik obciążenia został wyzerowany funkcją „Tara“, nie jest to natomiast uwzględniane w zabezpieczeniu przed zwisaniem liny.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Musi być zalogowany użytkownik „SERVICE“ (Serwis) (poziom uprawnień użytkownika [2]).
Ustawianie zabezpieczenia przed zwisaniem liny
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚SERVICE’ 🡪 „Punkt przesterowania w funkcji obciążenia“ |
- Zaloguj się do KranOS jako użytkownik ‚SERVICE’ (Serwis) (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W oknie startowym, w menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Punkt przesterowania w funkcji obciążenia“.
Ustawianie zabezpieczenia przed zwisaniem liny
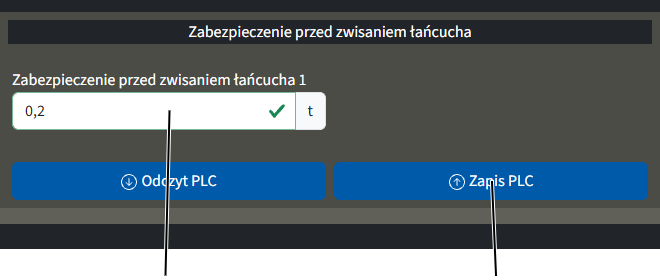
- Ukazuje się okno „Punkty przesterowania w funkcji obciążenia“.
- Zostaną wyświetlone aktualne ustawienia.
- Wprowadzić minimalne obciążenie, od którego opuszczanie ma być przerywane.
Można tu wprowadzić np. ciężar urządzenia ładunkowego.
- Kliknąć przycisk „Zapis PLC“.
Ustawianie rozszerzonych parametrów dla profili ruchu (jazdy suwnicy, jazdy wózka
Profile jazdy osi przesuwu (profil jazdy suwnicy, profil jazdy wózka, profil podnoszenia) mogą być indywidualizowane w zakresie czasu przyspieszenia i hamowania oraz prędkości maksymalnej i minimalnej.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Musi być zalogowany użytkownik „SERVICE“ (serwis) (poziom uprawnień użytkownika [2]).
Wywoływanie parametrów profilu jazdy
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚SERVICE‘ 🡪 „Jazda suwnicy“ 🡪 „Parametry profilu jazdy suwnicy“ |
Użytkownik ‚SERVICE‘ 🡪 „Jazda wózka“ 🡪 „Parametry profilu jazdy wózka“ |
- Zaloguj się do KranOS jako użytkownik ‚SERVICE’ (Serwis) (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W menu głównym wybrać wymaganą oś suwnicy (np. Jazda suwnicy).
- Ukazuje się okno dla wymaganej osi suwnicy.
- W menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Parametry profilu jazdy suwnicy“ (lub „Parametry profilu jazdy wózka“).
Ustawianie parametrów profilu jazdy
- Ukazuje się okno „Parametry“ dla odpowiedniej osi suwnicy.
- Zostaną wyświetlone aktualne wartości.
- Ustawić wymagane wartości.
PrędkośćCzas hamowania i czas przyspieszenia
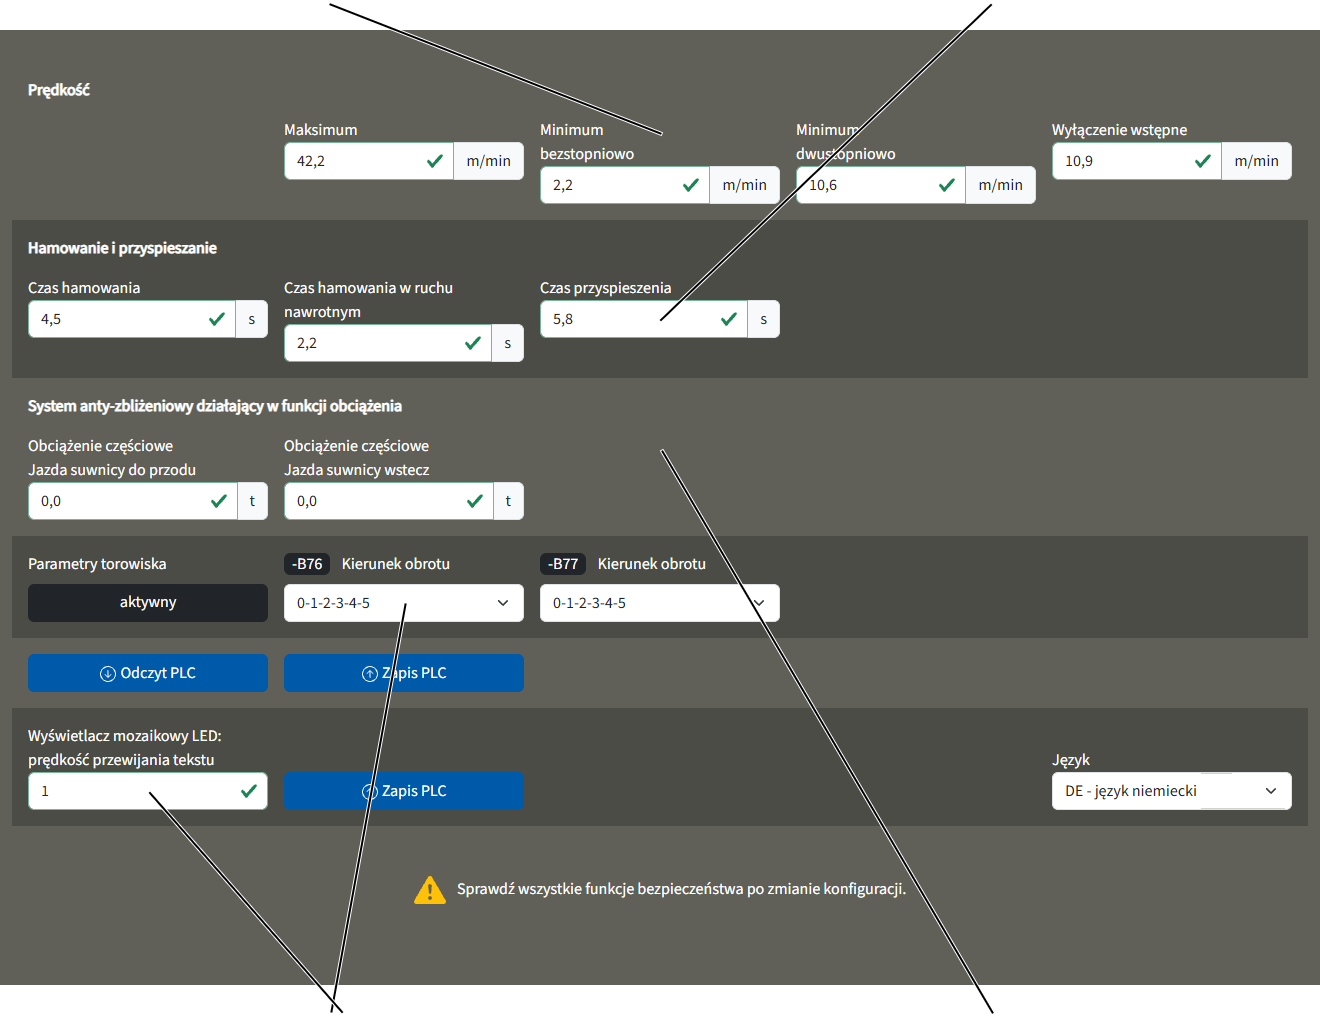
Punkt „Prędkość“:
Punkt ten odnosi się do maksymalnej i minimalnej prędkości jazdy suwnicy (lub wózka) w związku z różnymi profilami ruchu.
Niska wartość oznacza wolniejszą jazdę suwnicy (lub wózka), większa wartość - szybszą.
Profile ruchu można wybierać na stronie „Profil ruchu“. Patrz „Wybieranie profilów ruchu“.
- „Maksimum“: maksymalna prędkość jazdy suwnicy (lub wózka).
Przy płynnym profilu ruchu: do tej prędkości jazdy suwnica (lub wózek) przyspiesza maksymalnie, gdy przycisk zostanie wciśnięty na drugi stopień i przytrzymany.
Przy dwustopniowym profilu ruchu: do tej prędkości jazdy suwnica (lub wózek) przyspiesza maksymalnie, gdy przycisk zostanie wciśnięty na drugi stopień i przytrzymany.
- „Minimum bezstopniowo“: jest to najmniejsza możliwa prędkość jazdy suwnicy (lub wózka) przy bezstopniowym profilu jazdy.
Do tej prędkości jazdy suwnica (lub wózek) przyspiesza, gdy przycisk zostanie wciśnięty na pierwszy stopień i przytrzymany.
- „Minimum dwustopniowo“: jest to najmniejsza możliwa prędkość jazdy suwnicy (lub wózka) przy dwustopniowym profilu jazdy.
Do tej prędkości jazdy suwnica (lub wózek) przyspiesza, gdy przycisk zostanie wciśnięty na pierwszy stopień i przytrzymany.
- „Wyłączenie wstępne“: prędkość jazdy, do której wyhamowuje suwnica (lub wózek), gdy zostanie uaktywniony ogranicznik jazdy dla wyłączenia wstępnego.
Punkt „Hamowanie i przyspieszanie“:
Punkt ten odnosi się do czasu hamowania i czasu przyspieszania suwnicy (lub wózka) w związku z różnymi profilami ruchu.
Przy niskiej wartości napęd jazdy hamuje lub przyspiesza szybciej, przy wysokiej wartości wolniej.
Profile ruchu można też ustawiać na stronie „Profil ruchu“. Patrz „Wybieranie profilów ruchu”.
- „Czas hamowania“: czas, w którym napęd jazdy wyhamowuje z prędkości jazdy.
Wprowadzony czas odnosi się przy tym zawsze do całkowitego wyhamowania z maksymalnej prędkości jazdy według tabliczki znamionowej do zatrzymania.
Przy tej wartości napęd jazdy hamuje, gdy przycisk zostanie puszczony z drugiego lub pierwszego stopnia.
- „Czas hamowania w ruchu nawrotnym“: czas, w którym napęd jazdy wyhamowuje z prędkości jazdy w ruchu nawrotnym.
Wprowadzony czas odnosi się przy tym zawsze do całkowitego wyhamowania z maksymalnej prędkości jazdy według tabliczki znamionowej do zatrzymania.
Przy tej wartości napęd jazdy hamuje, gdy przycisk zostanie puszczony z drugiego lub pierwszego stopnia a jednocześnie zostanie wciśnięty i przytrzymany przycisk jazdy w przeciwnym kierunku.
- „Czas przyspieszenia“: czas, w którym napęd jazdy przyspiesza do prędkości jazdy.
Wprowadzony czas odnosi się przy tym zawsze do całkowitego przyspieszenia z postoju do maksymalnej prędkości jazdy według tabliczki znamionowej.
Na podstawie tej wartości napęd jazdy przyspiesza, gdy przycisk zostanie wciśnięty podczas postoju maszyny na pierwszy stopień lub gdy przycisk zostanie wciśnięty na drugi stopień i przytrzymany.
Dalsze punkty:
- Tylko dla profilu jazdy suwnicy: „Obciążenie częściowe Jazda suwnicy do przodu“ i „Obciążenie częściowe Jazda suwnicy wstecz“: obciążenie, przy którym powinien być włączany system anty-zbliżeniowy działający w funkcji obciążenia. Patrz „Wyświetlanie statusu osi suwnicy“. Obciążenie może być ustawiane osobno dla każdego kierunku.
W ogólnym (niezależnym od obciążenia) systemie anty-zbliżeniowym wpisana tu wartość jest obojętna.
- „Parametry torowiska“: pokazują, czy dla suwnicy są dostępne Parametry torowiska.
- „Wyświetlacz mozaikowy LED: prędkość przewijania tekstu“: prędkość, z którą ruchomy napis przesuwa się na wyświetlaczu mozaikowym LED. Przy niskiej wartości ruchomy napis przesuwa się szybciej, przy wysokie wartości - wolniej.
Ustawiona prędkość przesuwu tekstu jest zapisywana bezpośrednio w wyświetlaczu mozaikowym LED a nie w sterowniku PLC. Dlatego trzeba osobno kliknąć przycisk „Zapis PLC“ znajdujący się obok pola tekstowego. Poza tym nie jest tu wyświetlana aktualna wartość, zapisana w wyświetlaczu mozaikowym LED.
Język dla wyświetlacza mozaikowego LED można wybrać za pośrednictwem menu rozwijalnego „Język“.
- „Kierunek obrotu“ dla -B76 i -B77 (dla jazda suwnicy) lub -B56 i -B57 (dla jazdy wózka): Kierunek obrotów obu wyłączników z dźwignią krzyżową, które są używane do sterowania parametrów torowiska. Cyfry od 0 do 5 określają stany wysterowania wyłączników z dźwignią krzyżową. Można je odczytać na wyłączniku z dźwignią krzyżową przy małej strzałce.
Jeżeli wyłącznik z dźwignią krzyżową jest zamontowany normalnie (montaż zgodny z planem sytuacyjnym, obudowa na dole, dźwignia krzyżowa na górze), przełącza on stany wysterowania w porządku malejącym (5‑4‑3‑2‑1‑0), gdy suwnica jedzie naprzód lub wózek w prawo.
Jeżeli wyłącznik z dźwignią krzyżową jest zamontowany "do góry nogami" (montaż zgodny z planem sytuacyjnym, obudowa na górze, dźwignia krzyżowa na dole), przełącza on stany wysterowania w porządku rosnącym(0‑1‑2‑3‑4‑5), gdy suwnica jedzie naprzód lub wózek w prawo.
Ustawianie rozszerzonych parametrów profilu podnoszenia
Profil podnoszenia może być indywidualizowany w zakresie czasu przyspieszenia i hamowania oraz prędkości maksymalnej i minimalnej.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Musi być zalogowany użytkownik „SERVICE“ (serwis) (poziom uprawnień użytkownika [2]).
Wywołanie parametrów profilu podnoszenia
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚SERVICE‘ 🡪 „Mechanizm podnoszenia“ 🡪 „Parametry profilu podnoszenia“ |
- Zaloguj się do KranOS jako użytkownik ‚SERVICE’ (Serwis) (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W menu głównym wybrać wymagany mechanizm podnoszenia (np. mechanizm podnoszenia 1).
- Ukazuje się okno wybranego mechanizmu podnoszenia.
- W menu „Ustawienia“ (trzy poziome belki) kliknąć „Parametry profilu podnoszenia“.
Ustawianie parametrów profilu podnoszenia
- Ukazuje się okno „Parametry“ dla odpowiedniej osi suwnicy.
- Zostaną wyświetlone aktualne wartości.
- Ustawić wymagane wartości.
Punkt „Prędkość“
Punkt „Hamowanie i przyspieszanie“Punkty „Prędkość w suwie superdokładnym“ i „Hamowanie i przyspieszanie w
suwie superdokładnym“
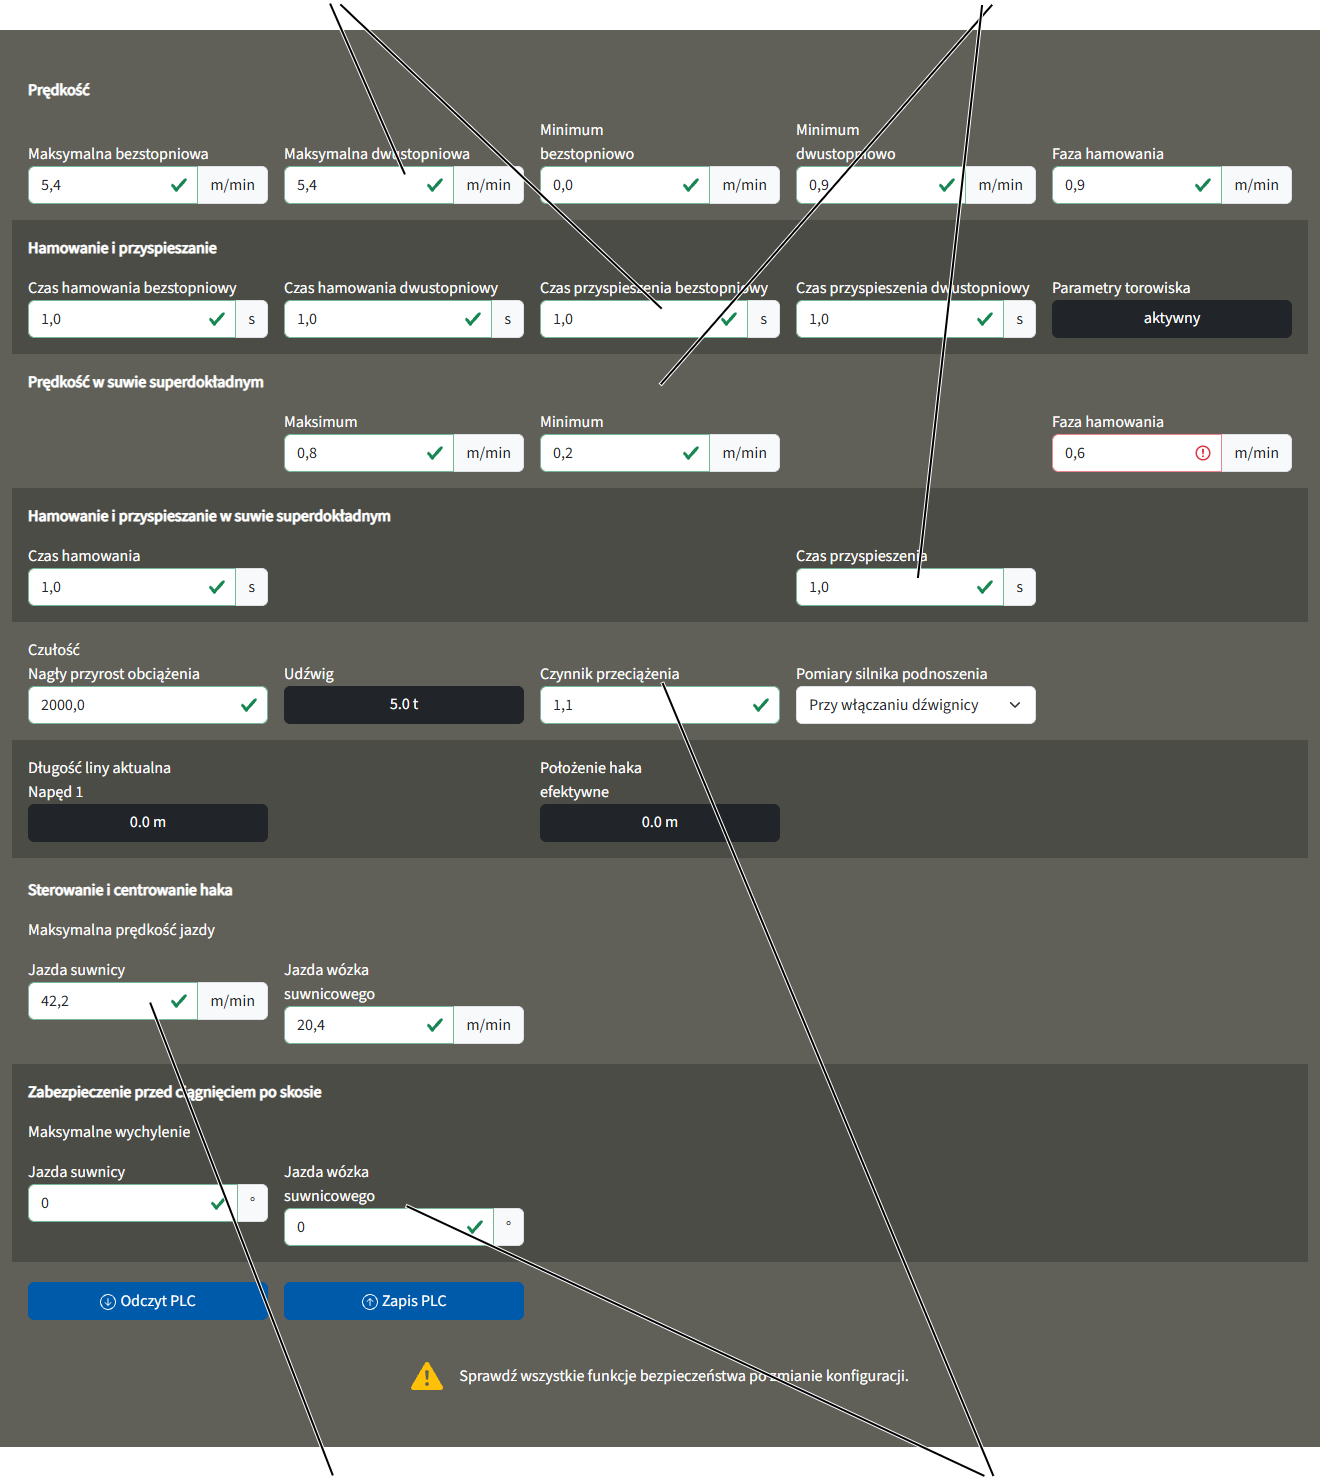
punkt „zabezpieczenie ciągnięcia po skosie“
Punkt „Prędkość“:
Punkt ten odnosi się do maksymalnej i minimalnej prędkości podnoszenia mechanizmu podnoszenia w związku z różnymi profilami ruchu.
Przy małej wartości mechanizm podnoszenia podnosi/opuszcza wolniej, przy dużej wartości szybciej.
Profile ruchu można wybierać na stronie „Profil ruchu“. Patrz „Wybieranie profilów ruchu”.
- „Maksymalna bezstopniowa“: maksymalna prędkość podnoszenia w bezstopniowym profilu ruchu.
Do tej prędkości podnoszenia przyspiesza maksymalnie mechanizm podnoszenia, gdy przycisk jazdy zostanie przełączony na drugi stopień oraz wciśnięty do końca i przytrzymany.
Przy podwójnej prędkości podnoszenia (opcja): jeżeli mechanizm podnoszenia może podnosić i opuszczać z podwójną prędkością podnoszenia, wartość w tym polu tekstowym uwzględnia także maksymalną możliwą dodatkową prędkość podnoszenia (powyżej 100 % prędkości podnoszenia podanej na tabliczce znamionowej). Prędkość podnoszenia jest podana na tabliczce znamionowej silnika podnoszenia oraz w danych technicznych, wskutek czego może być także w tym miejscu zwiększana do podwójnej wielkości. Rzeczywiście możliwa maksymalna dodatkowa prędkość podnoszenia (ponad 100 %) zależy od zawieszonego ładunku i jest automatycznie redukowana stosownie do zawieszonego ładunku.
- „Maksymalna dwustopniowa“: maksymalna prędkość podnoszenia w dwustopniowym profilu ruchu.
Do tej prędkości podnoszenia przyspiesza mechanizm podnoszenia, gdy przycisk jazdy zostanie przełączony na drugi stopień oraz wciśnięty do końca i przytrzymany.
Przy podwójnej prędkości podnoszenia (opcja): jeżeli mechanizm podnoszenia może podnosić i opuszczać z podwójną prędkością podnoszenia, wartość w tym polu tekstowym uwzględnia także maksymalną możliwą dodatkową prędkość podnoszenia (powyżej 100 % prędkości podnoszenia podanej na tabliczce znamionowej). Prędkość podnoszenia jest podana na tabliczce znamionowej silnika podnoszenia oraz w danych technicznych, wskutek czego może być także w tym miejscu zwiększana do podwójnej wielkości. Rzeczywiście możliwa maksymalna dodatkowa prędkość podnoszenia (ponad 100 %) zależy od zawieszonego ładunku i jest automatycznie redukowana stosownie do zawieszonego ładunku.
- „Minimalna bezstopniowa“: minimalna prędkość podnoszenia w bezstopniowym profilu ruchu.
Do tej prędkości podnoszenia przyspiesza mechanizm podnoszenia, gdy przycisk jazdy zostanie przełączony na pierwszy stopień oraz wciśnięty do końca i przytrzymany.
- „Minimalna dwustopniowa“: minimalna prędkość podnoszenia w dwustopniowym profilu ruchu.
Do tej prędkości podnoszenia przyspiesza mechanizm podnoszenia, gdy przycisk jazdy zostanie przełączony na pierwszy stopień oraz wciśnięty do końca i przytrzymany.
- „Faza hamowania“: prędkość podnoszenia, do której mechanizm podnoszenia wyhamowuje w fazie hamowania, bezpośrednio przed uruchomieniem wyłącznika granicznego podnoszenia.
Punkt „Hamowanie i przyspieszanie“:
Punkt ten odnosi się do czasu hamowania i czasu przyspieszania mechanizmu podnoszenia w związku z różnymi profilami ruchu.
Przy niskiej wartości napęd podnoszenia hamuje lub przyspiesza szybciej, przy wysokiej wartości wolniej.
Profile ruchu można wybierać na stronie „Profil ruchu“. Patrz „Wybieranie profilów ruchu”.
- „Czas hamowania bezstopniowy“: czas, w którym napęd podnoszenia wyhamowuje w bezstopniowym profilu ruchu.
Wprowadzony czas odnosi się przy tym zawsze do całkowitego wyhamowania z maksymalnej prędkości podnoszenia według tabliczki znamionowej do zatrzymania.
Przy tej wartości mechanizm podnoszenia hamuje, gdy przycisk zostanie puszczony z drugiego lub pierwszego stopnia, dopóki przycisk nie zostanie przełączony z powrotem na pierwszy stopień.
Przy podwójnej prędkości podnoszenia (opcja): podana wartość odnosi się do prędkości podnoszenia podanej na tabliczce znamionowej. Przy podwójnej prędkości podnoszenia w rzeczywistej pracy suwnicy także czas hamowania podwaja się w funkcji obciążenia.
- „Czas hamowania dwustopniowy“: czas, w którym napęd podnoszenia wyhamowuje w dwustopniowym profilu ruchu.
Wprowadzony czas odnosi się przy tym zawsze do całkowitego wyhamowania z maksymalnej prędkości podnoszenia według tabliczki znamionowej do zatrzymania.
Przy tej wartości mechanizm podnoszenia hamuje, gdy przycisk zostanie puszczony z drugiego lub pierwszego stopnia.
Przy podwójnej prędkości podnoszenia (opcja): podana wartość odnosi się do prędkości podnoszenia podanej na tabliczce znamionowej. Przy podwójnej prędkości podnoszenia w rzeczywistej pracy suwnicy także czas hamowania podwaja się w funkcji obciążenia.
Bardzo mała wartość umożliwia bardzo spontaniczne hamowanie, które także w mechanizmach podnoszenia z przetwornicą częstotliwości przypomina hamowanie mechanizmu podnoszenia ze sterowaniem stycznikowym.
- „Czas przyspieszenia bezstopniowy“: czas, w którym napęd podnoszenia przyspiesza w bezstopniowym profilu ruchu.
Wprowadzony czas odnosi się przy tym zawsze do całkowitego przyspieszenia z postoju do maksymalnej prędkości podnoszenia według tabliczki znamionowej.
Na podstawie tej wartości mechanizm podnoszenia przyspiesza, gdy przycisk zostanie wciśnięty podczas postoju mechanizmu podnoszenia na pierwszy stopień lub gdy przycisk zostanie wciśnięty na drugi stopień i przytrzymany.
Przy podwójnej prędkości podnoszenia (opcja): podana wartość odnosi się do prędkości podnoszenia podanej na tabliczce znamionowej. Przy podwójnej prędkości podnoszenia w rzeczywistej pracy suwnicy także czas przyspieszenia podwaja się w funkcji obciążenia.
- „Czas przyspieszenia dwustopniowy“: czas, w którym napęd podnoszenia przyspiesza w dwustopniowym profilu ruchu.
Wprowadzony czas odnosi się przy tym zawsze do całkowitego przyspieszenia z postoju do maksymalnej prędkości podnoszenia według tabliczki znamionowej.
Na podstawie tej wartości mechanizm podnoszenia przyspiesza, gdy przycisk zostanie wciśnięty podczas postoju mechanizmu podnoszenia na pierwszy stopień lub gdy przycisk zostanie wciśnięty na drugi stopień i przytrzymany.
Przy podwójnej prędkości podnoszenia (opcja): podana wartość odnosi się do prędkości podnoszenia podanej na tabliczce znamionowej. Przy podwójnej prędkości podnoszenia w rzeczywistej pracy suwnicy także czas hamowania podwaja się w funkcji obciążenia.
Bardzo mała wartość umożliwia bardzo spontaniczne przyspieszanie, które także w mechanizmach podnoszenia z przetwornicą częstotliwości przypomina przyspieszanie mechanizmu podnoszenia ze sterowaniem stycznikowym.
Punkty „Prędkość w suwie superdokładnym“ i „Hamowanie i przyspieszanie w suwie superdokładnym“
Te punkty odnoszą się do maksymalnej i minimalnej prędkości podnoszenia mechanizmu podnoszenia oraz czasu hamowania i czasu przyspieszania w związku z funkcją suwu superdokładnego.
Opcja suw superdokładny pozwala przełączyć mechanizm podnoszenia na szczególnie małą prędkość podnoszenia. Umożliwia to bardzo precyzyjne pozycjonowanie ładunku.
W napędach podnoszenia z przełączaniem biegunów przetwornica częstotliwości, przy aktywowanym suwie superdokładnym, jest przełączana z uzwojenia dla dużej prędkości podnoszenia na uzwojenie dla małej prędkości podnoszenia.
W napędach podnoszenia bez przełączania biegunów z tylko jednym uzwojeniem (np. GM7000.2) obroty silnika podnoszenia są kontrolowane przez przetwornicę częstotliwości z osobnego enkodera bębna, umożliwiając osiąganie pełnego momentu obrotowego także przy bardzo małej prędkości podnoszenia, dzięki czemu ładunek może być utrzymany do momentu zatrzymania także bez hamulca.
Ustawienia opisane w tym punkcie odnoszą się do technologii faktycznie zastosowanej w suwnicy, a więc zarówno do suwu superdokładnego w napędach podnoszenia z przełączaniem biegunów jak i w napędach podnoszenia bez przełączania biegunów.
Suw superdokładny można włączać i wyłączać pilotem sterowania lub kasetą sterowniczą.
Wartości, wprowadzone w tych punktach (czas hamowania, prędkość Maksimum, prędkość Minimum, czas przyspieszenia, prędkość fazy hamowania) wymagają włączenia suwu superdokładnego na nadajniku lub kasecie sterowniczej.
Znaczenie tych wartości jest identyczne jak opisane w punktach „Prędkość“ oraz „Hamowanie i przyspieszanie“.
Dalsze punkty:
- „Czułość nagłego przyrostu obciążenia“: czułość, z jaką wykrywane jest nagłe przyłożenie obciążenia. Wyświetlana wartość jest progiem zależnym od czasu i mierzonego obciążenia. Im mniejsza wartość, tym bardziej czuły jest system ABUControl na szybki wzrost obciążenia. Pomiar szybkiego przyrostu obciążenia odbywa się zasadniczo 50 ms po naciśnięciu przycisku podnoszenia. Jeśli zostanie wykryty nagły przyrost obciążenia, wciągarka zwalnia do wolnej prędkości podnoszenia, utrzymuje tę wolną prędkość przez 2 sekundy, a następnie ponownie przyspiesza, jeśli przycisk pozostaje nadal wciśnięty na poziomie 2.
- “Udźwig“: maksymalny udźwig mechanizmu podnoszenia.
- „Współczynnik przeciążenia“: współczynnik (wielokrotność) maksymalnego udźwigu, przy którym uaktywniany jest bezpiecznik przeciążeniowy.
- „Pomiar silnika podnoszenia“: Tutaj ustawia się, czy silnik podnoszenia ma być elektrycznie mierzony przy włączeniu suwnicy, czy też nie. Podczas pomiaru określone parametry silnika podnoszenia są sprawdzane prądem kontrolnym z wynikami pomiaru wykonanego podczas pierwszego uruchomienia suwnicy podczas rozruchu i odpowiednio ustawiana jest przetwornica częstotliwości. W ten sposób przetwornica częstotliwości może uwzględniać w bieżącej pracy stan termiczny silnika podnoszenia. Pomiar jest zazwyczaj aktywny przy włączaniu suwnicy. W suwnicach ze starszymi przetwornicami częstotliwości (ATV32) konieczne może być wyłączenie pomiaru; w takim przypadku przetwornicę częstotliwości trzeba ponownie parametryzować.
- „Aktualna długość liny napęd 1“: długość całej liny, odwiniętej aktualnie z bębna linowego do punktu stałego.
Bliźniaczy mechanizm podnoszenia: dodatkowo wyświetlana jest „Długość liny aktualna Napęd 2“. Wyświetlona wartość odpowiada wówczas długości liny, odwiniętej aktualnie z bębna linowego do krążka wyrównawczego (środkowy krążek zwrotny na wciągniku linowym lub na dolnym zbloczu).
- „Położenie haka efektywne“: położenie haka (odległość od środka bębna linowego do środka krążka zwrotnego dolnego zblocza) oparte na długości liny. Jest przy tym uwzględniane olinowanie a w bliźniaczych mechanizmach podnoszenia także oba bębny linowe.
Tylko dla mechanizmu podnoszenia ze sterowaniem stycznikowym
Punkty „Prędkość“, „Hamowanie i przyspieszanie“, „Prędkość w suwie superdokładnym“, „Hamowanie i przyspieszanie w suwie superdokładnym“ oraz lista rozwijalna „Pomiary silnika podnoszenia“ są wyświetlane w KranOS, ale wprowadzone wartości nie są analizowane.
W mechanizmie podnoszenia ze sterowaniem stycznikowym wolne i szybkie uzwojenie silnika podnoszenia są przesterowywane przez styczniki. Prędkość, czas hamowania i czas przyspieszenia są przy tym określane przez fizyczne właściwości silnika podnoszenia a nie regulowane przez przetwornicę częstotliwości.
Punkt „Sterowanie hakiem i centrowanie haka“:
- „Maks. prędkość jazdy“: tu ustawiana jest maksymalna prędkość jazdy suwnicy i wózka przy aktywnym sterowaniu hakiem i centrowaniem haka.
Punkt „Zabezpieczenie ciągnięcia po skosie“:
- „Maks. odchylenie liny“: Tu ustawia się maksymalnie dozwolone odchylenie liny (w stopniach) podczas jazdy suwnicy i jazdy wózka. Po przekroczeniu tej wartości zatrzymuje się albo cała suwnica, albo tylko ruch podnoszenia.
Zabezpieczenie ciągnięcia po skosie jest dostępne tylko dla suwnic wyposażonych w miernik nachylenia i po zakończeniu kalibracji (Patrz „Kalibrowanie miernika nachylenia“).
Uaktywnianie i wyłączanie systemu zapobiegającego kołysaniu ładunku
Aby system zapobiegający kołysaniu ładunku działał prawidłowo, musi być prawidłowo ustawiona długość zawiesia.
Włączanie i wyłączanie a także ustawianie systemu zapobiegającego kołysaniu ładunku można wykonać komfortowo i szybko za pomocą nadajnika ABURemote. Patrz podręcznik produktu „ABURemote“.
Alternatywnie system zapobiegający kołysaniu ładunku można włączać, wyłączać i ustawiać także w systemie KranOS. Jeżeli system zapobiegający kołysaniu ładunku został włączony w KranOS, musi także tam być wyłączony. Ustawienie w KranOS jest niezależne od nadajnika ABURemote i nie jest tam wyświetlane.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Musi być zalogowany użytkownik „SERVICE“ (serwis) (poziom uprawnień użytkownika [2]).
Wywołanie systemu zapobiegającego kołysaniu ładunku
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚SERVICE’ 🡪 „Mechanizm podnoszenia“ 🡪 „Parametry profilu podnoszenia“ 🡪 „Parametry systemu zapobiegającego kołysaniu ładunku“ |
- Zaloguj się do KranOS jako użytkownik ‚SERVICE’ (Serwis) (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W menu głównym wybrać wymagany mechanizm podnoszenia (np. mechanizm podnoszenia 1).
- Ukazuje się okno wybranego mechanizmu podnoszenia.
- W menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Parametry profilu podnoszenia“.
- Ukazuje się okno „Parametry profilu podnoszenia“.
- W menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Parametry systemu zapobiegającego kołysaniu ładunku“.
Ustawianie i uaktywnianie systemu zapobiegającego kołysaniu ładunku
pole tekstowe „Zawiesie“
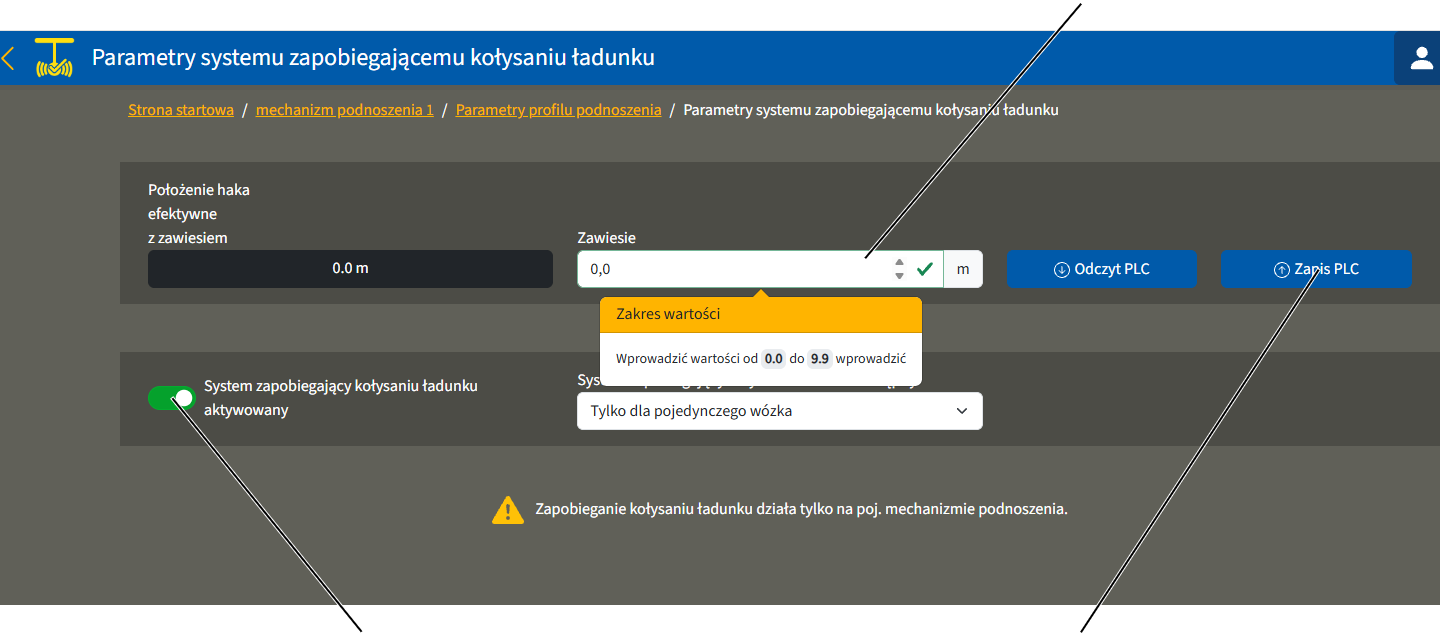
- Ukazuje się okno „Parametry systemu zapobiegajacego kolysaniu ladunku“.
Wprowadzanie długości zawiesia
- W polu tekstowym „Zawiesie“ wprowadzić odległość między hakiem ładunkowym i środkiem ciężkości ładunku. Powoduje to uwzględnienie długości zawiesia.
Patrz także podręcznik produktu „ABUS sterownik radiowy ABURemote“.
- Kliknąć przycisk „Zapis PLC“.
Włączyć System zapobiegający kołysaniu ładunku.
- Kliknąć przełącznik „System zapobiegający kołysaniu ładunku“.
- Przełącznik zostaje wyświetlony z zielonym tłem.
- System zapobiegający kołysaniu ładunku jest teraz aktywny
Wyłączenie systemu zapobiegającego kołysaniu ładunku
- Kliknąć przełącznik „System zapobiegający kołysaniu ładunku“.
- Przełącznik nie jest już wyświetlany z zielonym tłem.
- System zapobiegający kołysaniu ładunku jest teraz nieaktywny
Uaktywnienie systemu zapobiegającego kołysaniu ładunku dla kilku wózków
System zapobiegający kołysaniu ładunku działa początkowo tylko na pojedynczym mechanizmie podnoszenia lub suwnicy z wieloma wózkami w trybie sterowania indywidualnego, gdy niewykorzystywany wózek znajduje się w pozycji parkowania (hak ładunkowy dojechał do górnego wyłącznika granicznego podnoszenia).
W ruchu synchronicznym kilku wózków lub w trybie sterowania tandemowego system zapobiegający kołysaniu ładunku musi być osobno włączany.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Musi być zalogowany użytkownik „SERVICE“ (serwis) (poziom uprawnień użytkownika [2]).
Wywołanie systemu zapobiegającego kołysaniu ładunku
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚SERVICE’ 🡪 „Mechanizm podnoszenia“ 🡪 „Parametry profilu podnoszenia“ 🡪 „Parametry systemu zapobiegającego kołysaniu ładunku“ |
- Zaloguj się do KranOS jako użytkownik ‚SERVICE’ (Serwis) (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W menu głównym wybrać wymagany mechanizm podnoszenia (np. mechanizm podnoszenia 1).
- Ukazuje się okno wybranego mechanizmu podnoszenia.
- W menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Parametry profilu podnoszenia“.
- Ukazuje się okno „Parametry profilu podnoszenia“.
- W menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Parametry systemu zapobiegającego kołysaniu ładunku“.
Uaktywnienie systemu zapobiegającego kołysaniu ładunku dla jednego lub kilku wózków
Menu rozwijalne „System zapobiegający kołysaniu ładunku dostępny“
- Ukazuje się okno „Parametry systemu zapobiegajacego kolysaniu ladunku“.
- Uaktywnienie systemu zapobiegającego kołysaniu ładunku
- „Tylko dla pojedynczego wózka“: system zapobiegający kołysaniu ładunku może być uaktywniony tylko na pojedynczym mechanizmie podnoszenia lub suwnicy z wieloma wózkami w trybie sterowania indywidualnego, gdy niewykorzystywany wózek znajduje się w pozycji parkowania (hak ładunkowy dojechał do wyłącznika krańcowego podnoszenia Górnego).
- „Pojedyncze wózki i kilka wózków (ruch synchr.)“: system zapobiegający kołysaniu ładunku może być uaktywniony na pojedynczym mechanizmie podnoszenia, w suwnicy z kilkoma wózkami w sterowaniu indywidualny, lub w ruchu w synchronicznym oraz na dwóch suwnicach pracujących ze sterowaniem tandemowym.
Wskazówki dotyczące systemu zapobiegającego kołysaniu ładunku dla kilku wózków:
Obliczenie systemu zapobiegającego kołysaniu ładunku funkcjonuje w ruchu synchronicznym wielu wózków lub w trybie sterowania tandemowego prawidłowo tylko, gdy warunki te są uwzględniane przez operatora suwnicy:
- Typ konstrukcji i typowielkość suwnicy i wózka muszą być identyczne.
- Ładunek musi być prawidłowo zawieszony:
Położenie haka
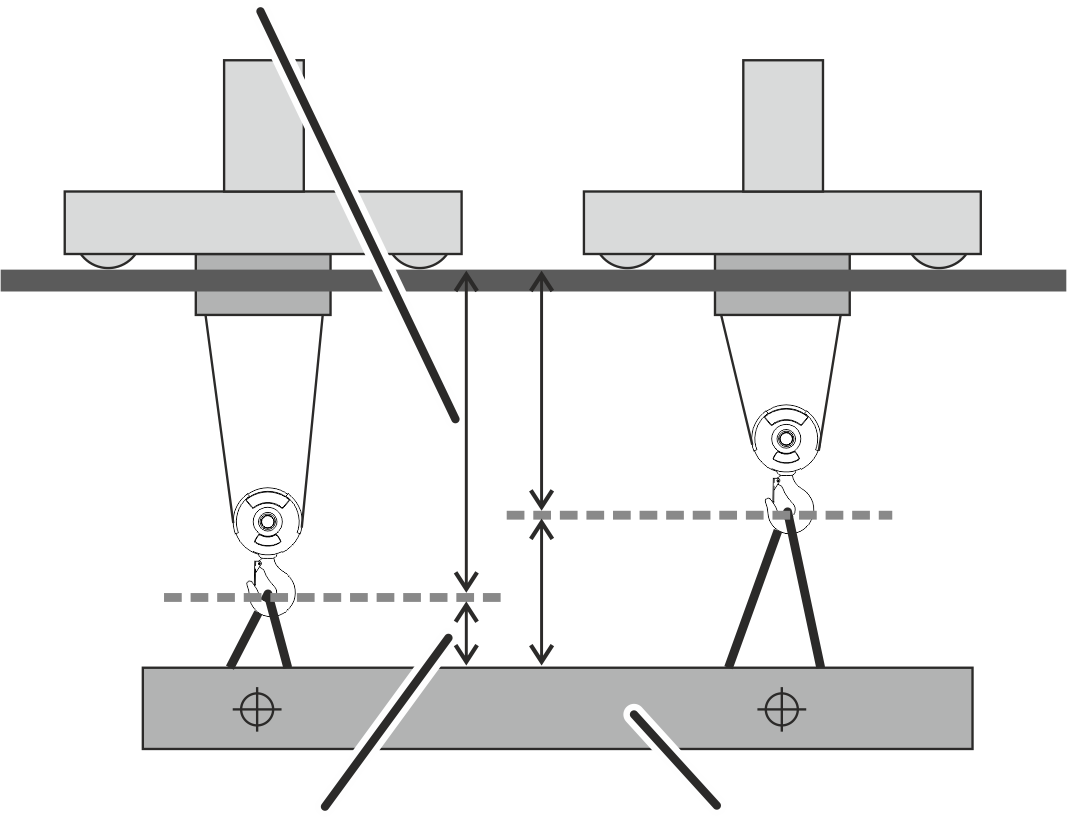
Położenie haka
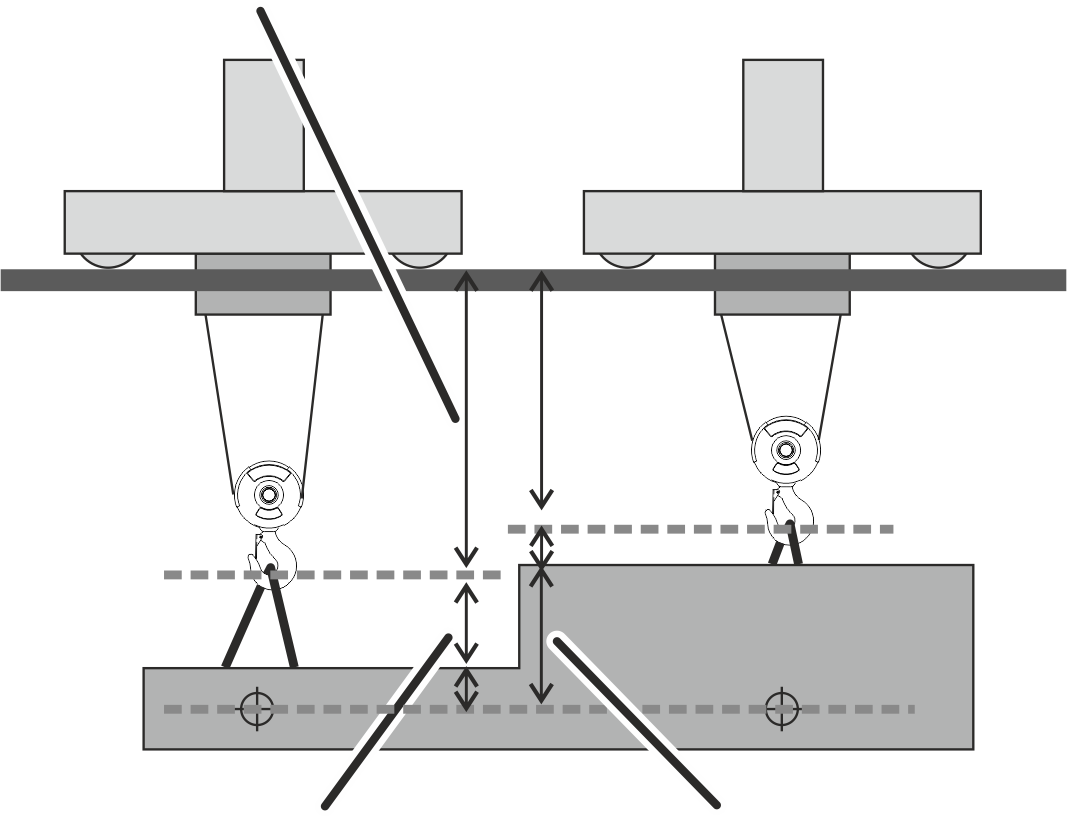
- Należy wprowadzić długość zawiesia:
Przy ruchu synchronicznym wielu wózków musi być wprowadzona długość zawiesia wózka 1.
W trybie sterowania tandemowego należy wprowadzić długość zawiesia pierwszej suwnicy. Pierwsza suwnica ma adres IP 192.168.1.1
Ustawianie modułów asystentów operatora sterowania hakiem i centrowania haka
Sterowanie hakiem umożliwia ręczne przesuwanie haka ładunkowego. W kierunku, w którym hak ładunkowy jest wychylany lub pociągany, przemieszcza się zarówno suwnica jak i wózek. Funkcja centrowania haka powoduje, że hak ładunkowy z zawieszonym ładunkiem w trakcie „podnoszenia“ ustawia się automatycznie pionowo nad ładunkiem. Zapobiega to ciągnięciu ładunku po skosie.
Miernik nachylenia na trawersie stałej lub na ramie wózka mierzy odchylenie liny.
Wskazówka:
Centrowanie haka to funkcja asystenta operatora. Całkowita odpowiedzialność spoczywa nadal na operatorze suwnicy. Musi on zasadniczo przestrzegać tego, aby nie podnosić ładunku przy ciągnięciu liny po skosie.
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚SERVICE’ 🡪 „Profil ruchu“ |
- Zaloguj się do KranOS jako użytkownik ‚SERVICE’ (Serwis) (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Profil ruchu“.
- Ukazuje się okno „Profil ruchu“.
Aktywować/wyłączać sterowanie hakiem/centrowanie haka
- Aktywować i wyłączać funkcję przy pomocy przełącznika „Sterowanie hakiem i centrowanie haka“.
- Przełącznik zostaje wyświetlony z czerwonym tłem.
Aktywować i wyłączać przełącznik „Sterowanie hakiem i centrowanie haka“czułość sterowania hakiem
i centrowania haka
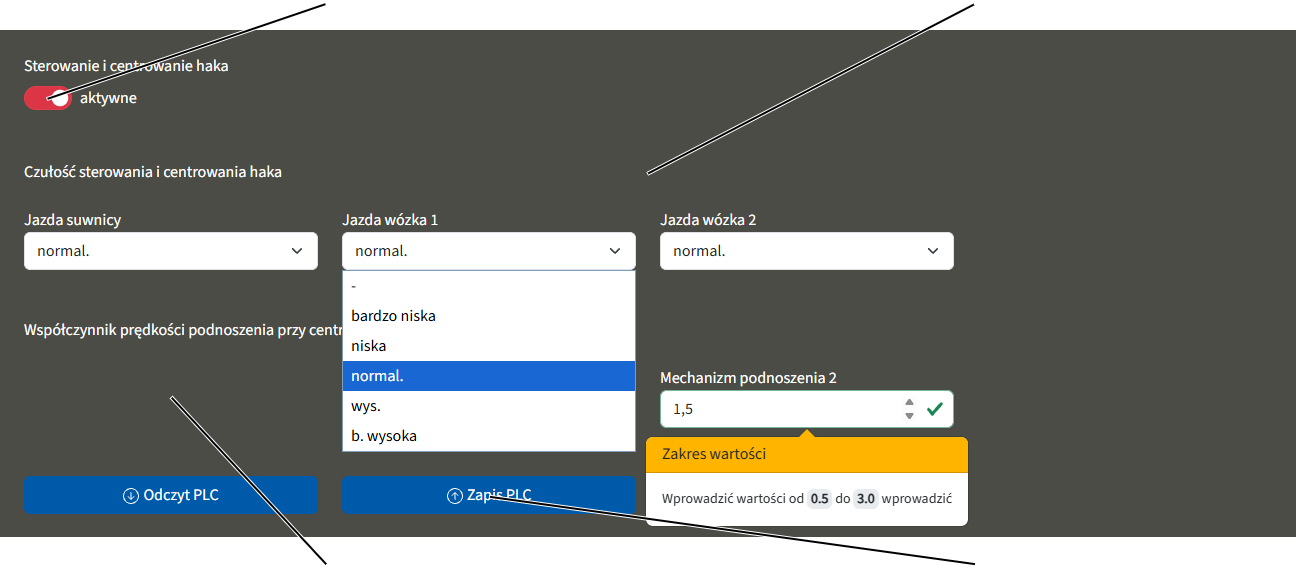
Ustawić czułość
- Z wykorzystaniem menu rozwijalnego ustawić czułość modułów asystentów operatora dla jazdy suwnicy i wózka.
- Kliknąć Przycisk „Zapis PLC“ i upewnić się, że parametry zostały przejęte do KranOS.
Ustawianie współczynnika prędkości podnoszenia
Przy pomocy współczynnika prędkości podnoszenia można ustawić prędkość mechanizmu podnoszenia przy aktywnym centrowaniu haka. Wprowadzona wartość musi zawierać się w przedziale od 0,5 do 3,0.
- Kliknąć w pole tekstowe „Współczynnik prędkości podnoszenia podczas centrowania haka“ danego mechanizmu podnoszenia.
- Wprowadzić wymaganą wartość.
Wartość 1 odpowiada dokładnie prędkości podnoszenia w fazie hamowania. Dla wartości poniżej 1 prędkość podnoszenia staje się wolniejsza niż ustawiona faza hamowanio. Dla wartości powyżej 1 prędkość podnoszenia staje się szybsza niż faza hamowania. Patrz auch „Ustawianie rozszerzonych parametrów profilu podnoszenia“.
- Kliknąć przycisk „Zapis PLC“.
- Wartość została zapisana.
Wskazówka:
Przy zbyt wysoko ustawionym współczynniku istnieje możliwość, że ładunek zostanie podniesiony, zanim wózek zostanie umieszczony centralnie nad ładunkiem. To doprowadziłoby do kołysania się ładunku.
Dopasowanie punktów sterowania pozycjonowaniem
W systemie KranOS można dopasować później poszczególne punkty sterowania pozycjonowaniem, które wcześniej zaprogramowano w trybie Teach-in-Modus przy pomocy ABURemote. Patrz podręcznik produktu ABURemote „Sterowanie pozycjonowaniem w ABUControl: programowanie pojedynczych punktów“. To późniejsze dopasowanie jest możliwe dla liniowego sterowanie pozycjonowaniem LIN i dla manualnego sterowania pozycjonowaniem. Dla sterowania pozycjonowaniem punkt do punktu PTP nie jest to możliwe, ponieważ nie można dopasować punktów obrębie trasy.
Ogółem można utworzyć 127 pozycji dla liniowego sterowania pozycjonowaniem LIN i manualnego sterowania pozycjonowaniem.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Musi być zalogowany użytkownik „SERVICE“ (serwis) (poziom uprawnień użytkownika [2]).
Obliczyć długość torowiska:
Aby móc utworzyć pozycje dla sterowaniem, musi być znana długość torowiska. Jeśli długość ta nie jest znana, KranOS może ją obliczyć.
Długość torowiska trzeba także obliczyć, jeśli przekracza ona 262 m.
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚SERVICE’ 🡪 „Sterowanie pozycjonowaniem“ |
- Zaloguj się do KranOS jako użytkownik ‚SERVICE’ (Serwis) (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W oknie startowym: w menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Sterowanie pozycjonowaniem“.
- Pojawia się okno „Sterowanie pozycjonowaniem“.
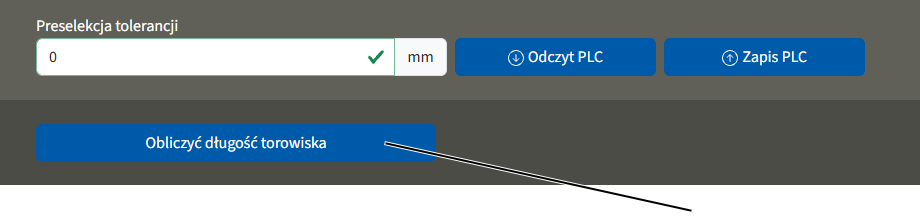
- Przemieścić suwnicę jak najbliżej środka hali.
- Kliknąć przycisk „Obliczyć długość torowiska“.
- Długość torowiska zostaje obliczona i zapisana.
Dla czujników odległości: pomierzone w obie strony torowiska wartości czujników odległości są sumowane.
Dla absolutnych systemów pomiarowych: absolutna wartość suwnicy wzdłuż systemu pomiarowego zostaje zapisana.
W przypadku wielu zachodzących na siebie absolutnych systemów pomiarowych: absolutna wartość suwnicy zostaje zapisana, a obszar zachodzenia na siebie obu absolutnych systemów pomiarowych zostaje odjęty.
Ustawić tolerancję
W KranOS można ustawić tolerancję sterowania pozycjonowaniem dla poszczególnych pozycji. W ten sposób ustala się, jaka jest dozwolona odchyłka haka ładunkowego podczas dojeżdżania do zaprogramowanej pozycji. Jeśli tworzona jest nowa pozycja, system KranOS automatycznie przejmuje obowiązującą do tej pory ogólną wartość.
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚SERVICE’ 🡪 „Sterowanie pozycjonowaniem |
pole „Wstępne ustawienie tolerancji“Przycisk
„Zapis PLC“
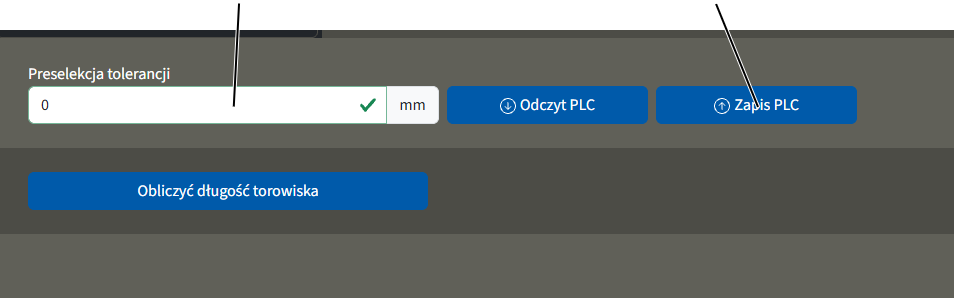
- Zaloguj się do KranOS jako użytkownik ‚SERVICE’ (Serwis) (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W oknie startowym: w menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Sterowanie pozycjonowaniem“.
- Wprowadzić w polu „Wstępne ustawienie tolerancji“ wymaganą wartość.
Wartość wprowadzonej tolerancji powinna wynosić co najmniej 10 mm. Przy mniejszych wartościach suwnica dojeżdżałaby do pozycji zbyt precyzyjnie i od razu mijałaby ustawiony punkt, co mogłoby prowadzić do szarpania suwnicy w tym punkcie.
Tworzenie/edycja pozycji
Pole tekstowe „Zapisane pozycje sterowania pozycjonowaniem“Przycisk „Zaprogramować pozycję“
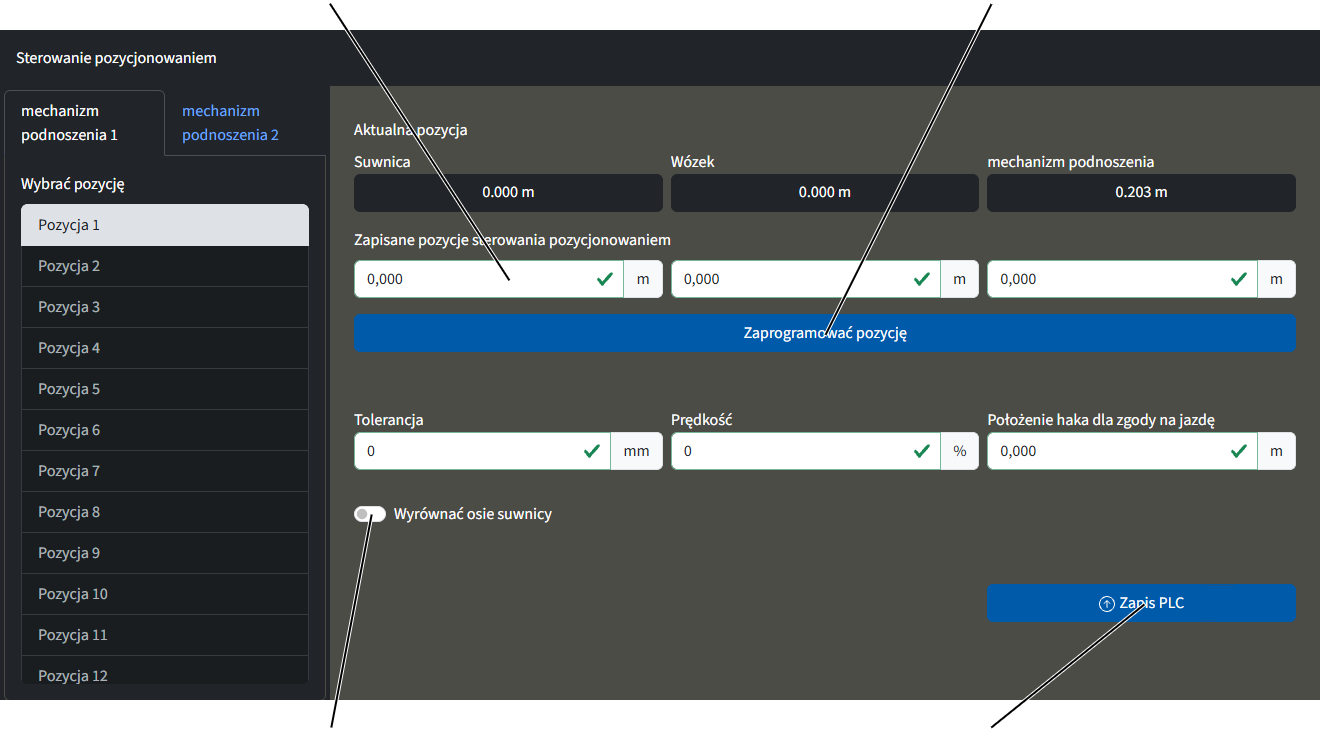
- Wybrać mechanizm podnoszenia i pozycję.
- Pola tekstowe wybranego mechanizmu podnoszenia są umieszczone na białym tle. Tylko w tych polach można dopasowywać wartości.
- Utworzyć lub dostosować wartości pozycji.
lub
Kliknąć przycisk „Zaprogramować pozycję“.
- Aktualne wartości pozycji suwnicy, wózka i mechanizmu podnoszenia zostaną uwzględnione na wyświetlaczu.
Zmienione dane można rozpoznać po pomarańczowej ramce.
- Kliknąć przycisk „Zapis PLC“.
- Wartości zostały zapisane.
Wskazówka:
Wprowadzenie wartości „Prędkość" powoduje zmianę wszystkich prędkości, zarówno prędkości jazdy i hamowania w ruchu suwnicy oraz w ruchu wózka, jak i prędkość podnoszenia i opuszczania mechanizmu podnoszenia podczas pozycjonowania!
Ustalić parametry torowiska
W przypadku sterowania parametrami torowiska na podstawie pozycji suwnicy, pojedyncze punkty przeszkód można tworzyć lub dostosowywać w KranOS. Dla sterowania profilem hali za pomocą wyłączników z dźwignią krzyżową nie jest to możliwe. W tym przypadku przeszkody mogą być modyfikowane wyłącznie przez ABUS. Patrz „Serwis ABUS“.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Musi być zalogowany użytkownik „SERVICE“ (serwis) (poziom uprawnień użytkownika [2]).
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚SERVICE’ 🡪 „Profil ruchu“ 🡪 „Parametry torowiska (nad pozycją suwnicy)“ |
- Zaloguj się do KranOS jako użytkownik ‚SERVICE’ (Serwis) (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W oknie startowym: w menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Profil ruchu“.
- W profilu ruchu: W menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Parametry torowiska (nad pozycją suwnicy)“.
Utworzyć nową przeszkodę
Przeszkoda jest przedstawiana w kształcie prostopadłościanu za pomocą dwóch punktów narożnych. Jeden punkt narożny znajduje się na dole/z przodu/po lewej stronie, a drugi na górze/z tyłu/po prawej stronie.
W przypadku bardziej złożonych przeszkód można je budować z kilku prostopadłościanów, definiując każdy z nich za pomocą dwóch punktów narożnych. W takim przypadku prostopadłościany muszą na siebie nachodzić (nakładać się), aby skompensować tolerancję systemów pomiarowych.
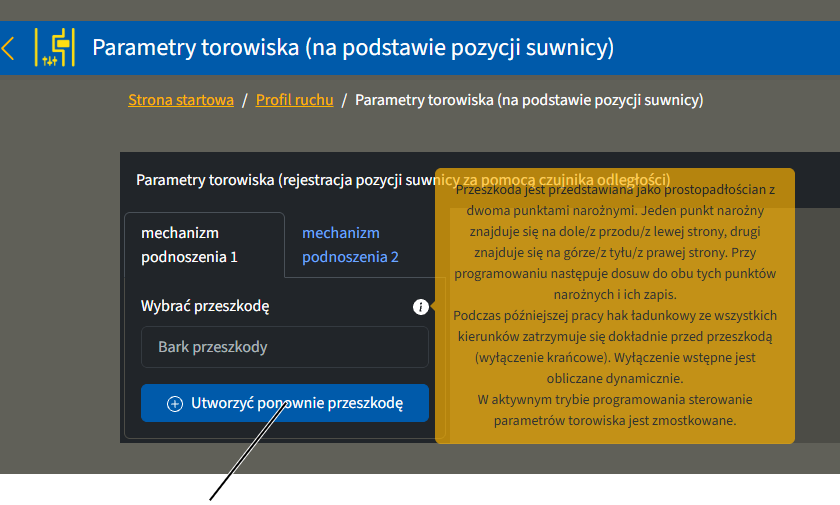
- Kliknąć przycisk „Utworzyć nową przeszkodę“.
- Z prawej strony pojawia się przegląd aktualnych pozycji oraz pola tekstowe dla przeszkody.
Zapisać narożnik na dole/z przodu/po lewej stronie:
Aktualna pozycjaprzycisk „Przejąć aktualną pozycję“
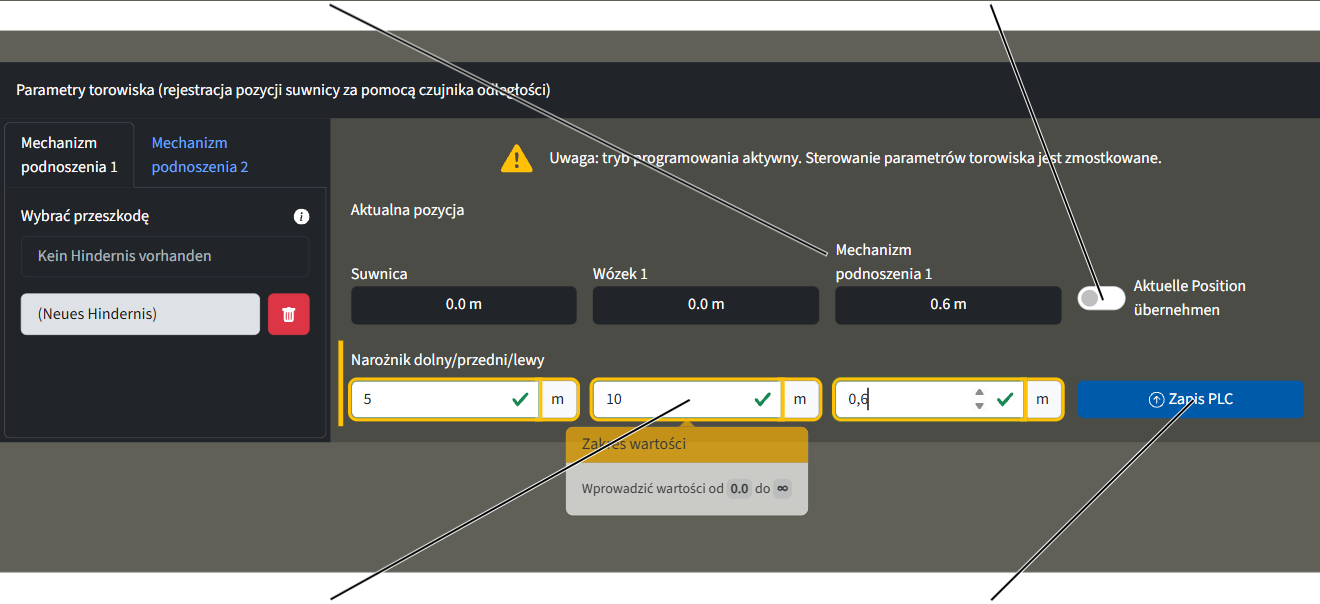
- Albo kliknąć na przycisk „Przejąć aktualną pozycję“.
Albo
Wprowadzić w pola tekstowe wartości dla narożnika na dole/z przodu/po lewej stronie.
- Kliknąć przycisk „Zapis PLC“.
- Narożnik na dole/z przodu/po lewej stronie jest zapisany i pojawiają się pola tekstowe dla narożnika u góry/z tyłu/po prawej stronie.
Zapisać narożnik u góry/z tyłu/po prawej stronie:
przerwać tworzenie przeszkody
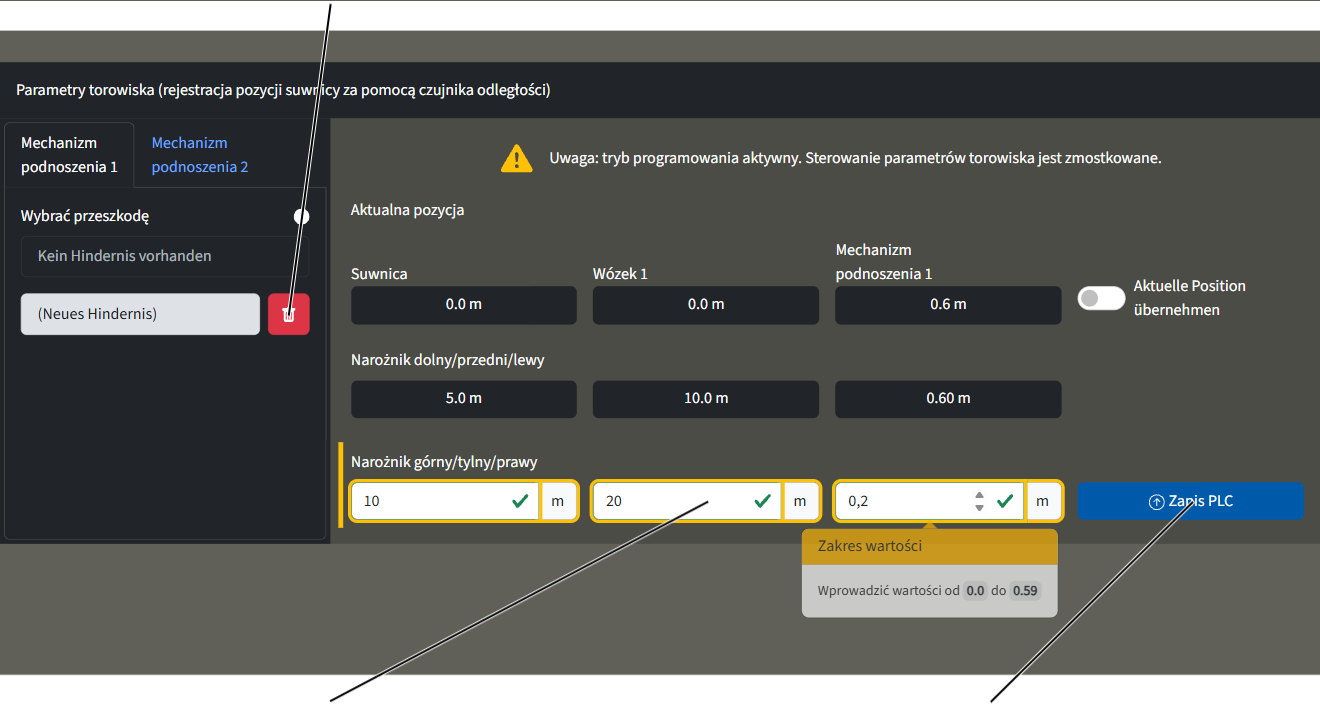
- Albo kliknąć na przełącznik „Przejąć aktualną pozycję.
Albo
Wprowadzić w pola tekstowe wartości dla narożnika u góry/z tyłu/po prawej stronie.
- Kliknąć przycisk „Zapis PLC“.
- Przeszkoda jest zapisana i pojawia się w kolumnie po lewej stronie.
Wskazówka:
Przeszkoda jest zapisana i utworzona dopiero ponownym uruchomieniu suwnicy.
Kopiowanie, dopasowanie lub kasowanie przeszkody
Skopiować, dopasować i skasować można tylko taką przeszkodę, która została wcześniej utworzona. Patrz „Ustalić parametry torowiska“.
- Wybrać mechanizm podnoszenia.
- Wybrać przeszkodę.
- Wyświetlone zostają wartości przeszkody.
Przycisk „Skopiować przeszkodę“Przycisk „Skasować przeszkodę“
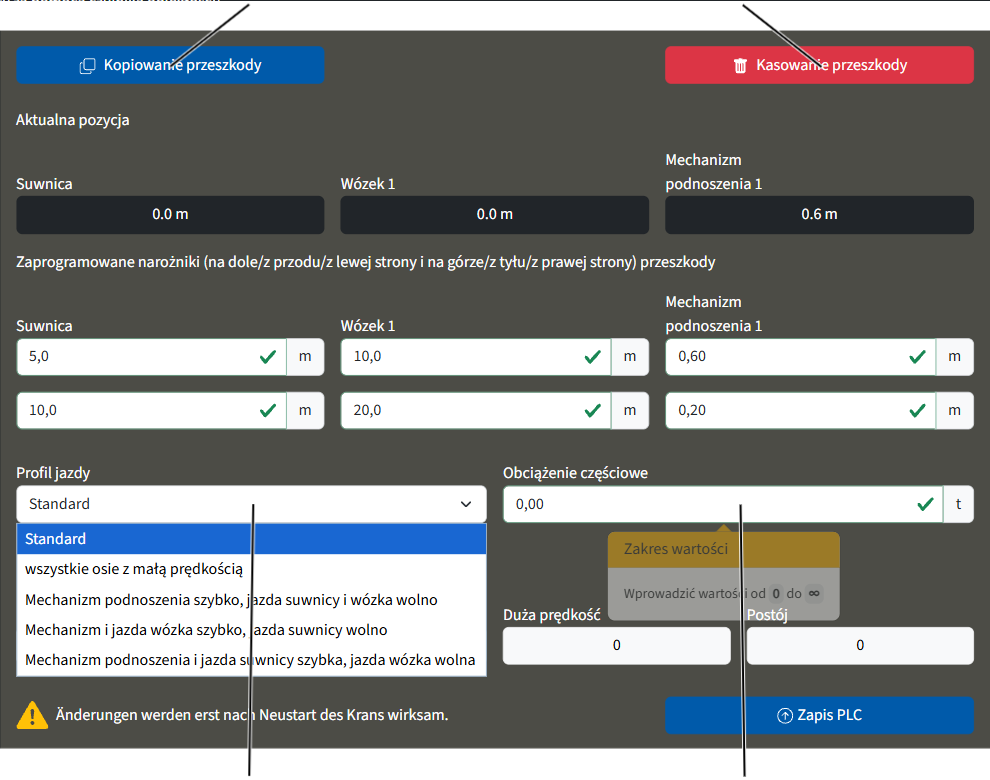
Skopiować przeszkodę:
- Kliknąć przycisk „Skopiować przeszkodę“
- Przeszkodę ewentualnie dopasować.
Kasowanie przeszkody:
- Kliknąć przycisk „Skasować przeszkodę“.
- Przeszkoda jest skasowana.
- Przeszkoda jest kasowana w chwili kliknięcia na przycisk!
Dopasowanie
przeszkody:
- Dopasować wartości zaprogramowanego narożnika.
- Wybrać ewentualnie profil jazdy w rozwijalnym menu.
- Wprowadzić ewentualnie obciążenie częściowe.
zmostkować wybór przeszkody
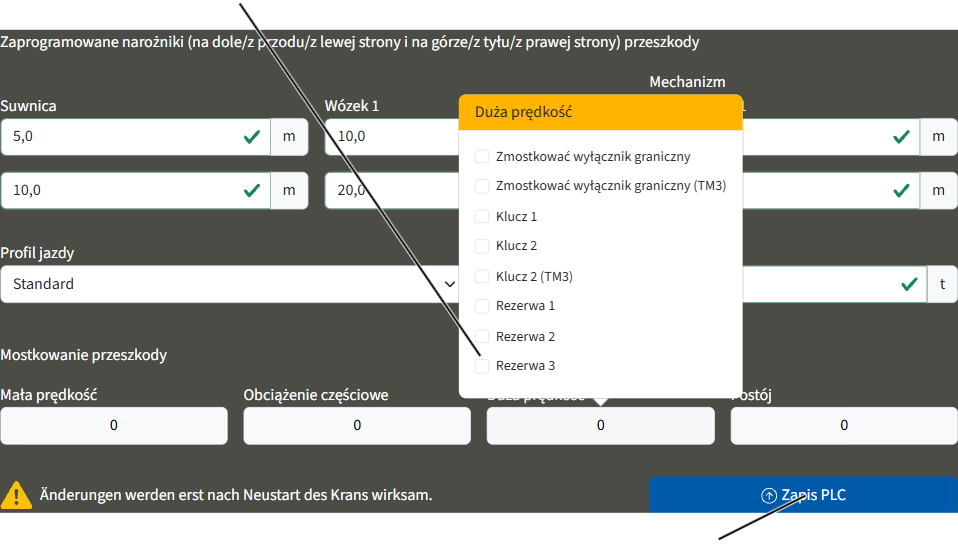
- Jeśli należy zmostkować przeszkodę:
kliknąć odpowiednie pole wyboru kliknąć i wybrać uczestnika do zmostkowania. - Kliknąć przycisk „Zapis PLC“.
- Przeszkoda została dopasowana.
Ustawienie tolerancji dla sterowania parametrami torowiska
Tolerancję sterowania parametrami torowiska w odniesieniu do punktów narożnych przeszkody można wprowadzić osobno dla wszystkich przeszkód. Jeśli tworzona jest nowa przeszkoda, system KranOS automatycznie przejmuje obowiązującą do tej pory ogólną wartość.
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚SERVICE’ 🡪 „Profil ruchu“ 🡪 „Parametry torowiska (nad pozycją suwnicy)“ |
- Zaloguj się do KranOS jako użytkownik ‚SERVICE’ (Serwis) (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W oknie startowym: w menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Profil ruchu“.
- W profilu ruchu: W menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Parametry torowiska (nad pozycją suwnicy)“.
Ustawianie systemu anty-zbliżeniowego działającego w funkcji obciążenia
Jeżeli system anty-zbliżeniowy działający w funkcji obciążenia hamuje i zatrzymuje suwnicę, gdy tylko odległość od suwnicy współpracującej spadnie poniżej ustawionej granicy a przy tym przewożony jest ładunek przekraczający ustawioną granicę.
- Odczyt stanów wysterowania systemu anty-zbliżeniowego: patrz „Wyświetlanie statusu osi suwnicy“.
- Wyświetlanie stanu wysterowania odbiornika transmisji sygnału z suwnicy współpracującej: patrz „Wyświetlanie statusu osi suwnicy“.
- Ustawianie obciążenia, przy którym powinien być włączany system anty-zbliżeniowy działający w funkcji obciążenia. Patrz „Ustawianie rozszerzonych parametrów dla profili ruchu (jazdy suwnicy, jazdy wózka“ .
Wyświetlenie diagnozy dodatkowego sterownika PLC
Za pośrednictwem dodatkowego sterownika PLC w ABUControl można realizować specyficzne dla klienta funkcje specjalne lub funkcje dodatkowe, które nie wchodzą w skład standardowego systemu ABUControl. Są one opracowywane, programowane i udostępniane przez ABUS indywidualnie dla każdego zamówienia. Oprogramowanie tych funkcji specjalnych działa autonomicznie w dodatkowym PLC systemu ABUControl i jest z nim połączone poprzez standaryzowany interfejs.
Poprzez funkcje specjalne można sterować na przykład rozbudowanymi urządzeniami ładunkowymi, systemami wykrywania przeszkód lub zwolnieniami przez systemy zewnętrzne.
Na tej stronie KranOS wyświetla, która oś dźwigu (jazda suwnicy, jazda wózka, podnoszenie/opuszczanie) oraz z jaką prędkością jest dopuszczona w bieżącym stanie przez funkcję specjalną dodatkowego sterownika PLC. Dzięki temu można sprawdzić, jaki wpływ dodatkowy sterownik PLC ma aktualnie na standardowe funkcje suwnicy lub czy je ewentualnie w danym momencie blokuje albo ogranicza.
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚SERVICE’ 🡪 „Diagnoza PLC“ 🡪 „Diagnoza dodatkowego sterownika PLC“ |
- Zaloguj się jako użytkownik ‚SERVICE’ (poziom uprawnień użytkownika [2]) in KranOS. Patrz „Logowanie i rejestrowanie w KranOS“.
- W oknie startowym: W menu „Ustawienia“ (trzy poziome belki) punkt menu „Diagnoza PLC“ kliknąć.
- W profilu ruchu: Kliknąć w menu „Ustawienia“ (trzy poziome belki) punkt menu „Diagnoza dodatkowego sterownika PLC“.
Wczytać dopuszczenia dodatkowego sterownika PLC
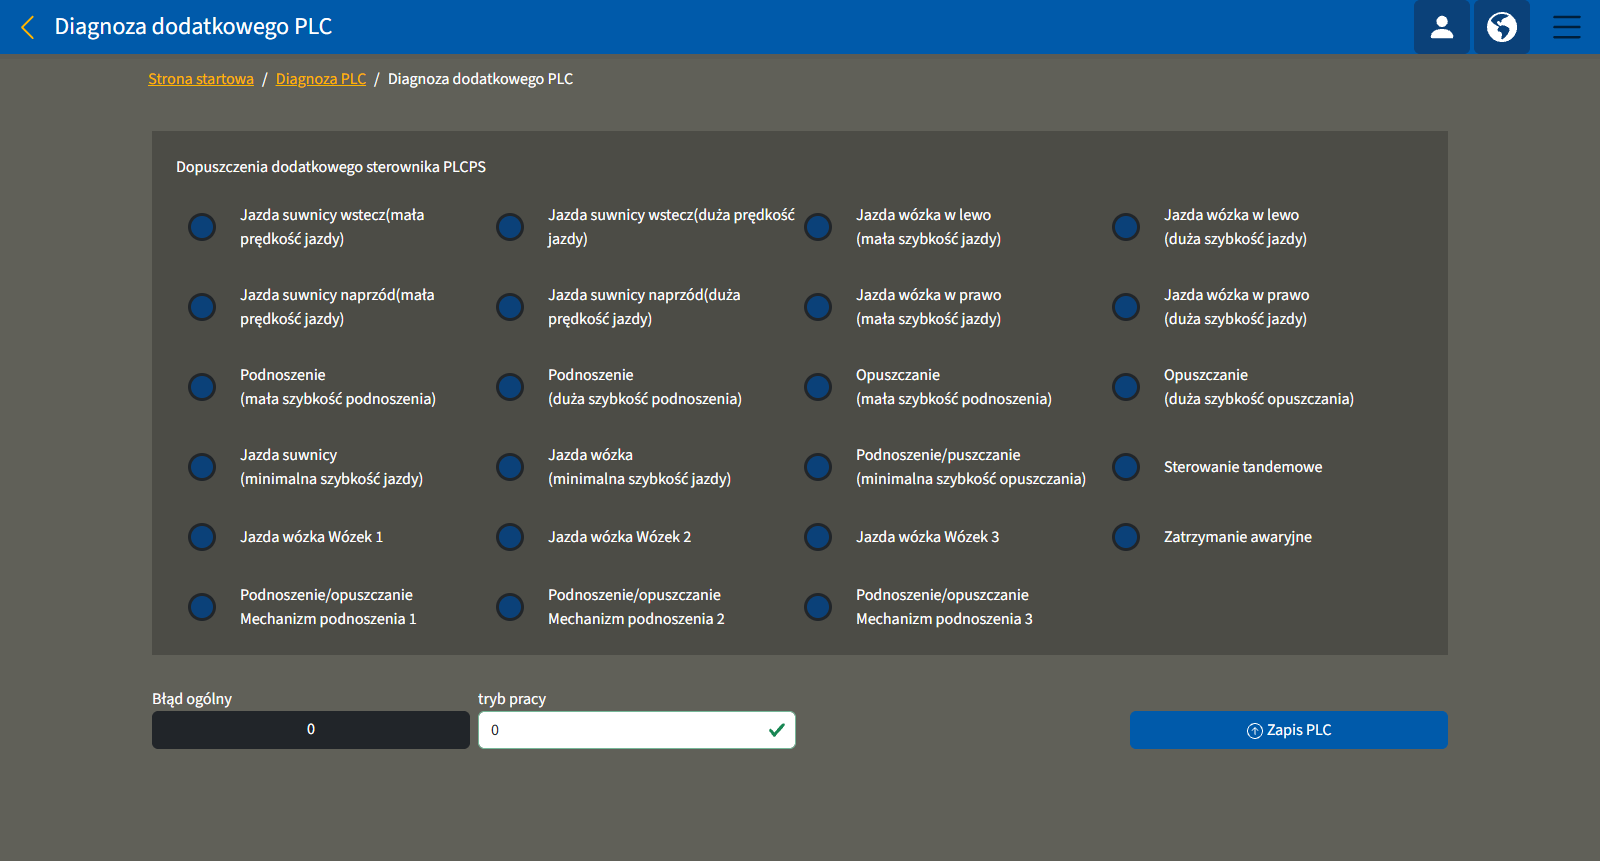
Znaczenie kolorów:
- Niebieski: nie uzyskano dopuszczenia przez dodatkowy sterownik PLC. Odpowiednia funkcja jest zatem zablokowana w ABUControl.
- Zielony: uzyskano dopuszczenie przez dodatkowy sterownik PLC. Odpowiednia funkcja jest zatem dopuszczona w ABUControl i można z niej korzystać.
Obszary funkcyjne:
- „Jazda suwnicy do przodu/wstecz z minimalną, wolną lub szybką prędkością“: dodatkowy sterownik PLC może - w zależności od przebiegu programu - dopuścić lub zablokować jazdę suwnicy z daną prędkością. Jeśli dopuszczenie zostało udzielone, suwnicę można przemieszczać w odpowiednim kierunku.
- „Jazda wózka w lewo / w prawo z minimalną, wolną lub szybką prędkością“: dodatkowy sterownik PLC może - w zależności od przebiegu programu - dopuścić lub zablokować jazdę wózka z daną prędkością. Jeśli dopuszczenie zostało udzielone, wózek można przemieszczać w odpowiednim kierunku. Zawsze dotyczy tylko aktualnie wybranego wózka.
- „Podnoszenie/opuszczanie z minimalną, wolną lub szybką prędkością podnoszenia“: dodatkowy sterownik PLC może - w zależności od przebiegu programu - dopuścić lub zablokować ruch podnoszenia z daną prędkością. Jeśli dopuszczenie zostało udzielone, mechanizm podnoszenia można podnosić i opuszczać. Zawsze dotyczy tylko aktualnie wybranego wózka.
- „Jazda wózka 1, 2 lub 3“: dodatkowy sterownik PLC może - w zależności od przebiegu programu - dopuścić lub zablokować jazdę podanego wózka. Jeśli dopuszczenie zostało udzielone, podany wózek można przemieszczać w odpowiednim kierunku. Dotyczy podanego wózka niezależnie od aktualnie wybranego wózka.
- „Podnoszenie/opuszczanie mechanizmu podnoszenia 1, 2 lub 3“: dodatkowy sterownik PLC może - w zależności od przebiegu programu - dopuścić lub zablokować podany mechanizm podnoszenia. Jeśli dopuszczenie zostało udzielone, podany mechanizm podnoszenia może podnosić/opuszczać. Dotyczy podanego mechanizmu podnoszenia niezależnie od aktualnie wybranego wózka.
- „Zatrzymanie awaryjne“: dodatkowy sterownik PLC może - w zależności od przebiegu programu - dopuścić lub zablokować - zatrzymanie awaryjne. Jeśli dopuszczenie zostało udzielone, suwnicę można eksploatować. Jeśli dodatkowy sterownik PLC zablokuje zatrzymanie awaryjne, to obowiązuje ono dla całej suwnicy.
- „Sterowanie tandemowe“: dodatkowy sterownik PLC może - w zależności od przebiegu programu - dopuścić lub zablokować sterowanie tandemowe. Jeśli dopuszczenie zostało udzielone, suwnicę można w razie potrzeby eksploatować w trybie tandemowym. Jeśli dodatkowy sterownik PLC zablokuje tryb tandemowy, nie można aktywować sterowania tandemowego.
Błędy i tryby pracy dodatkowego sterownika PLC
- „Błąd ogólny“: Tu wyświetlany jest kod błędu dodatkowego sterownika PLC. Znaczenie danego kodu błędu zależy od przebiegu programu dodatkowego sterownika PLC. Kody błędów są opisane w dokumentacji specyficznej dla klienta funkcji specjalnej.
- „Tryb pracy“: Dzięki podanym tu numerom można wybrać tryb pracy i przekazać do dodatkowego sterownika PLC. Znaczenie danego trybu pracy zależy od przebiegu programu dodatkowego sterownika PLC. Tryby pracy są opisane w dokumentacji specyficznej dla klienta funkcji specjalnej.
Wpisać wartość początkową pamięci sumarycznej obciążenia
Między innymi przy wymianie uszkodzonego sterownika PLC należy odczytać z pamięci sumarycznej obciążenia zużyte godziny pracy pod pełnym obciążeniem i po zamontowaniu nowego sterownika PLC wprowadzić jako nową wartość początkową pamięci sumarycznej obciążenia.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Musi być zalogowany użytkownik „SERVICE“ (serwis) (poziom uprawnień użytkownika [2]).
Wywołanie pamięci sumarycznej obciążenia
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚SERVICE’ 🡪 „Mechanizm podnoszenia“ 🡪 „Kalibracja mechanizmu podnoszenia“ |
- Zaloguj się do KranOS jako użytkownik ‚SERVICE’ (Serwis) (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W menu głównym wybrać wymagany mechanizm podnoszenia (np. mechanizm podnoszenia 1).
- Ukazuje się okno wybranego mechanizmu podnoszenia.
- W menu „Ustawienia“ (koło zębate na żółtym tle) kliknąć punkt menu „Kalibracja mechanizmu podnoszenia“.
Odczyt pamięci sumarycznej obciążenia
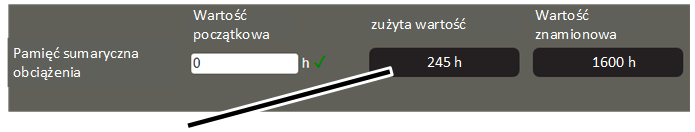
- Ukazuje się okno „Kalibracja mechanizmu podnoszenia“.
- W wierszu „Pamięć sumaryczna obciążenia“ zanotować wartość w polu nieedytowalnym „zużyta wartość“.
Przenoszenie pamięci sumarycznej
Do nowego sterownika PLC:
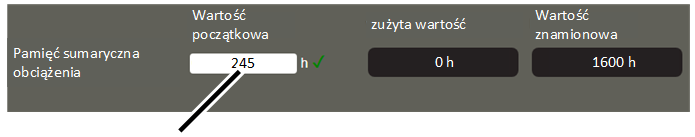
- W wierszu „pamięć sumaryczna obciążenia“ wpisać zanotowaną wcześniej wartość polu tekstowym „Wartość początkowa“.
- Kliknąć przycisk „Zapis PLC“.
Wyświetlenie diagnozy sterownika PLC z informacją o wersji
W analizie błędów lub w rozmowie z serwisem ABUS mogą być pomocne informacje o wersji z okna „Diagnoza PLC“ systemu KranOS.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Musi być zalogowany użytkownik ‚CUSTOMER’ (poziom uprawnień użytkownika [1]) lub ‚SERVICE’ (poziom uprawnień użytkownika [2]).
Wyświetlanie wersji programu ABUControl
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚CUSTOMER‘ lub ‚SERVICE’ 🡪 „Diagnoza PLC“ 🡪 „Karta SD PLC“ |
- Zalogować się w KranOS jako użytkownik ‚CUSTOMER’ (poziom uprawnień użytkownika [1]) lub ‚SERVICE’ (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W oknie startowym, w menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Diagnoza PLC“.
- Ukazuje się okno „Diagnoza PLC“.
- W menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Karta SD PLC“.
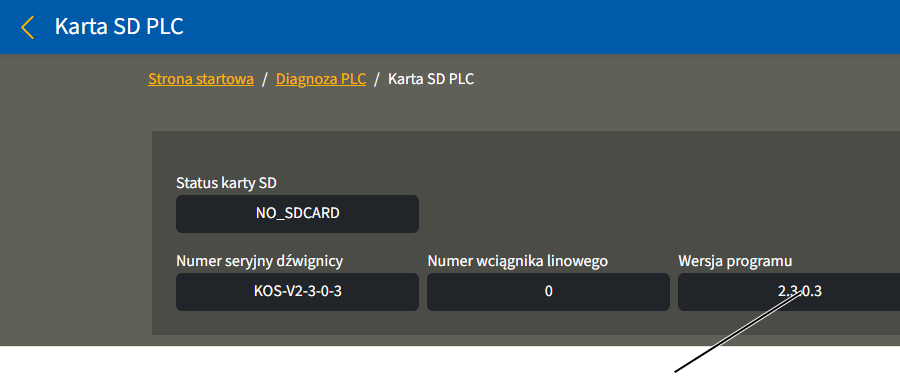
- Ukazuje się okno „Karta SD PLC“.
- W polu tekstowym „Wersja programu“ odczytać wersję programu ABUControl.
Wskazówka:
W trakcie korzystania z niniejszego podręcznika produktu lub w rozmowie z serwisem ABUS istotna jest przede wszystkim wymieniona tu wersja programu. Różne numery wersji w oknie „Diagnoza PLC“ mają znaczenie tylko w indywidualnych przypadkach.
Wywołanie strony diagnozy PLC
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚CUSTOMER’ lub ‚SERVICE’ 🡪 „Diagnoza PLC“ |
- Zalogować się w KranOS jako użytkownik ‚CUSTOMER’ (poziom uprawnień użytkownika [1]) lub ‚SERVICE’ (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W oknie startowym, w menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Diagnoza PLC“.
Odczyt diagnozy PLC
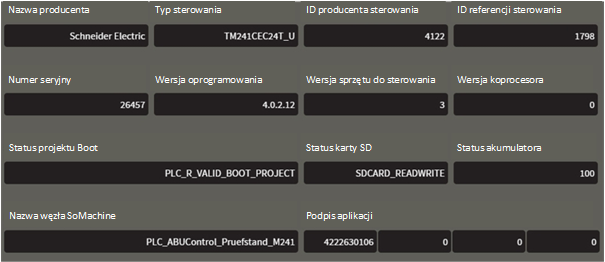
- Ukazuje się okno „Diagnoza PLC“.
- Odczyt potrzebnej informacji
pole nieedytowalne |
Znaczenie |
|---|---|
„Nazwa producenta“ |
Nazwa producenta komponentów sterownika |
„Typ sterowania“ |
Referencja sterownika |
„ID producenta sterowania“ |
ID producenta komponentów sterownika |
„ID referencji sterowania“ |
ID typu sterownika |
„Numer seryjny“ |
Numer seryjny sterownika |
„Wersja oprogramowania“ |
Wersja oprogramowania firmware sterownika |
„Wersja sprzętu do sterowania“ |
Wersja sprzętowa sterownika |
„Wersja koprocesora“ |
Wersja koprocesora sterownika |
„Status projektu Boot“ |
Podaje informacje o aplikacji Boot, zapisanej na nośniku flash sterownika PLC. |
„Status karty SD“ |
Stan karty SD w sterowniku. |
„Status akumulatora“ |
Stan naładowania baterii PLC w procentach. |
„Nazwa węzła SoMachine“ |
Nazwa węzła w sieci SoMachine |
„Podpis aplikacji“ |
Sygnatura aplikacji |
Wskazówka:
Różne numery wersji w tym oknie mają znaczenie tylko w indywidualnych przypadkach.
Wyświetlanie diagnozy magistrali
W celu analizy błędów lub podczas rozmowy z serwisem ABUS pomocna może być informacja, które urządzenia magistrali zostały wykryte w sieci. W suwnicy w każdym przypadku występuje magistrala CAN. Dodatkowo może być również dostępny protokół Modbus.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Musi być zalogowany użytkownik ‚CUSTOMER’ (poziom uprawnień użytkownika [1]) lub ‚SERVICE’ (poziom uprawnień użytkownika [2]).
Wywołanie diagnozy magistrali
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚CUSTOMER’ lub ‚SERVICE’ 🡪 „Diagnoza PLC“ 🡪 „Diagnoza magistrali“ |
- Zalogować się w KranOS jako użytkownik ‚CUSTOMER’ (poziom uprawnień użytkownika [1]) lub ‚SERVICE’ (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W oknie startowym, w menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Diagnoza PLC“.
- Ukazuje się okno „Diagnoza PLC“.
- W oknie startowym, w menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Diagnoza magistrali“.
Odczyt diagnozy magistrali
Niewykryte urządzenie magistralowe (na czarnym tle)Wykryte urządzenie magistralowe (na zielonym tle)
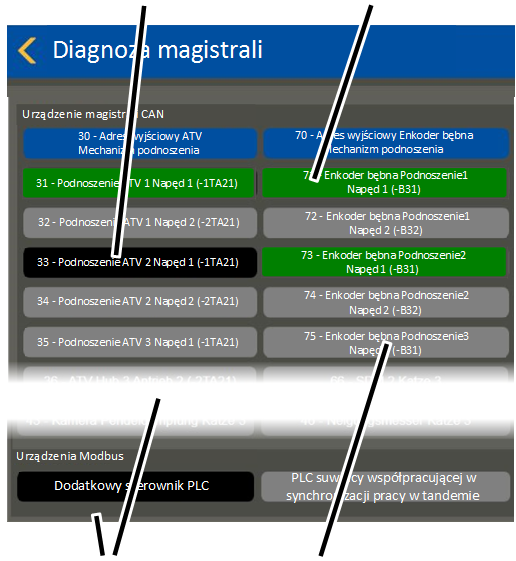
- Ukazuje się okno „Diagnoza magistrali“.
- W górnym obszarze wyświetlane są urządzenia magistrali CAN a w dolnym obszarze - urządzenia Modbus.
- Wszystkie urządzenia magistralowe znalezione w sieci magistralowej zostaną wyświetlone na zielonym tle.
- Wszystkie urządzenia magistralowe nie znalezione w sieci magistralowej zostaną wyświetlone na czarnym tle.
- Wszystkie urządzenia magistralowe, nie występujące w aktualnej suwnicy zgodnie z indywidualną konfiguracją klienta, są wyświetlane na szarym tle.
Zasadniczo są wyświetlane wszystkie urządzenia magistralowe, jakie z technicznego punktu widzenia mogą występować w suwnicy ze sterownikiem ABUControl.
Wyświetlanie rejestru zdarzeń
W analizie błędów lub w rozmowie z serwisem ABUS pomocna może być informacja o zawartości rejestru zdarzeń.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Musi być zalogowany użytkownik ‚CUSTOMER’ (poziom uprawnień użytkownika [1]) lub ‚SERVICE’ (poziom uprawnień użytkownika [2]).
Wywołanie rejestru zdarzeń PLC
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚CUSTOMER’ lub ‚SERVICE’ 🡪 „Diagnoza PLC“ 🡪 „Rejestr zdarzeń“ |
- Zalogować się w KranOS jako użytkownik ‚CUSTOMER’ (poziom uprawnień użytkownika [1]) lub ‚SERVICE’ (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W oknie startowym, w menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Diagnoza PLC“.
- Ukazuje się okno „Diagnoza PLC“.
- W menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Rejestr zdarzeń“.
- Ukazuje się okno „Rejestr zdarzeń“.
- Kliknąć przycisk „Pobrać rejestr zdarzeń“.
Odczyt rejestru zdarzeń (logu)
Odczytać ostatnie zapisy:
przycisk „Pobrać rejestr zdarzeń“
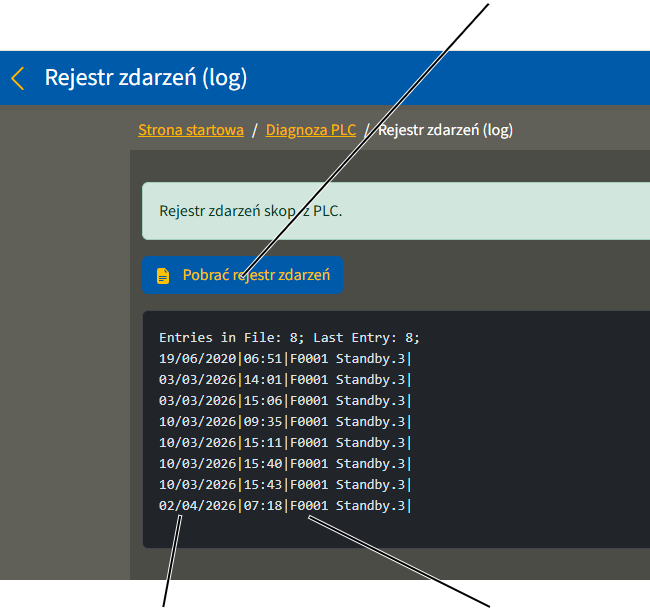
- Zostanie wyświetlone ostatnie 15 komunikatów z rejestru zdarzeń.
- Każdy komunikat jest wyświetlany w osobnym wierszu.
- Komunikaty i kody błędów są zapisywane w rejestrze zdarzeń z datą i czasem.
Dalsze szczegóły o kodach błędów, komunikatach, potwierdzaniu i przyporządkowywaniu komunikatów patrz „Usuwanie błędów suwnicy ze sterownikiem ABUControl“.
Przegląd całego rejestru zdarzeń:
Nowa zakładka
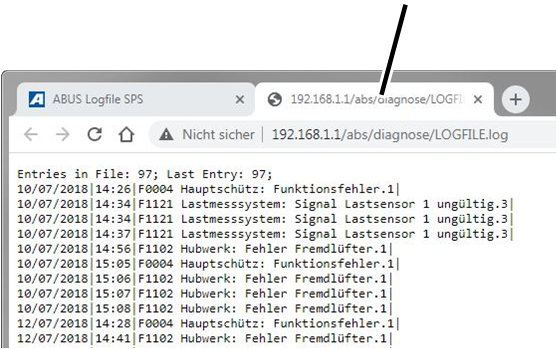
- Kliknąć przycisk „Pobrać rejestr zdarzeń“.
- Zostanie otwarta nowa zakładka w przeglądarce i wyświetlony cały rejestr zdarzeń.
Rejestr zdarzeń zawiera maksymalnie 500 wpisów. Po osiągnięciu maksymalnej liczby 500 wpisów najstarsze z nich na początku rejestru są nadpisywane. Oznacza to, że wpisy na początku rejestru zdarzeń mogą być bardziej aktualne niż te na jego końcu.
Wyświetlenie diagnozy sekwencji kroków
W analizie błędów lub w rozmowie z serwisem ABUS może być pomocna informacja, czy PLC wystartował bez błędów lub w którym miejscu wystąpił błąd.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Musi być zalogowany użytkownik ‚CUSTOMER’ (poziom uprawnień użytkownika [1]) lub ‚SERVICE’ (poziom uprawnień użytkownika [2]).
Wywołanie diagnozy sekwencji kroków PLC
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚CUSTOMER’ lub ‚SERVICE’ 🡪 „Diagnoza PLC“ 🡪 „Diagnoza sekwencji kroków PLC“ |
- Zalogować się w KranOS jako użytkownik ‚CUSTOMER’ (poziom uprawnień użytkownika [1]) lub ‚SERVICE’ (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W oknie startowym, w menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Diagnoza PLC“.
- Ukazuje się okno „Diagnoza PLC“.
- W oknie startowym, w menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Diagnoza sekwencji kroków PLC“.
Odczyt „Diagnoza sekwencji kroków PLC“
przerwana sekwencja kroków
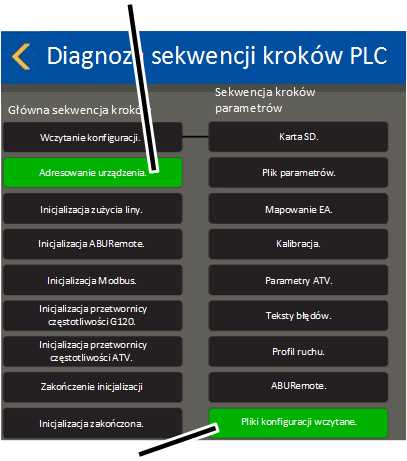
- Ukazuje się okno „Diagnoza sekwencji kroków PLC“.
- Wyświetlane są trzy sekwencje kroków „Główna sekwencja kroków“, „Sekwencja kroków parametrów“ i „Sekwencja kroków wizualizacji“.
Sekwencja kroków to przebieg programu w PLC. Wszystkie indywidualne kroki w sekwencji kroków są kolejno wykonywane przez PLC.
Dopiero po wykonaniu wszystkich sekwencji do ostatniego kroku PLC jest gotowy do pracy.
- Ostatni krok w sekwencji jest wyświetlany na zielonym tle: oznacza to, że sekwencja została wykonana w całości bez błędu.
- Inny krok w sekwencji jest wyświetlany na zielonym tle: oznacza to, że sekwencja została wykonana tylko do kroku wyświetlonego na zielonym tle. W tym kroku mógł wystąpić błąd.
Główna sekwencja jest powiązana z sekwencją parametrów. Główna sekwencja startuje w pierwszym kroku sekwencji parametrów. Po wykonaniu sekwencji parametrów sekwencja główna jest kontynuowana od drugiego kroku.
Ustawianie daty i czasu
Zdarzenia są zapisywane m.in. w rejestrze zdarzeń z datą i czasem, w którym wystąpił błąd. Data i czas mogą być pomocne w analizie błędów lub w rozmowie z serwisem ABUS.
Czas zegarowy jest zapisywany w PLC i jest podtrzymywany przez wewnętrzną baterię PLC, gdy suwnica jest wyłączona.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Musi być zalogowany użytkownik „SERVICE“ (serwis) (poziom uprawnień użytkownika [2]).
Wywołanie ustawiania czasu
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚SERVICE’ 🡪 „Diagnoza PLC“ 🡪 „Ustawianie czasu PLC“ |
- Zaloguj się do KranOS jako użytkownik ‚SERVICE’ (Serwis) (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“.
- W oknie startowym, w menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Diagnoza PLC“.
- Ukazuje się okno „Diagnoza PLC“.
- W menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Ustawienie czasu PLC“.
Ustawianie daty i czasu
pola tekstowe datyprzycisk „przejąć czas wyszukiwarki“
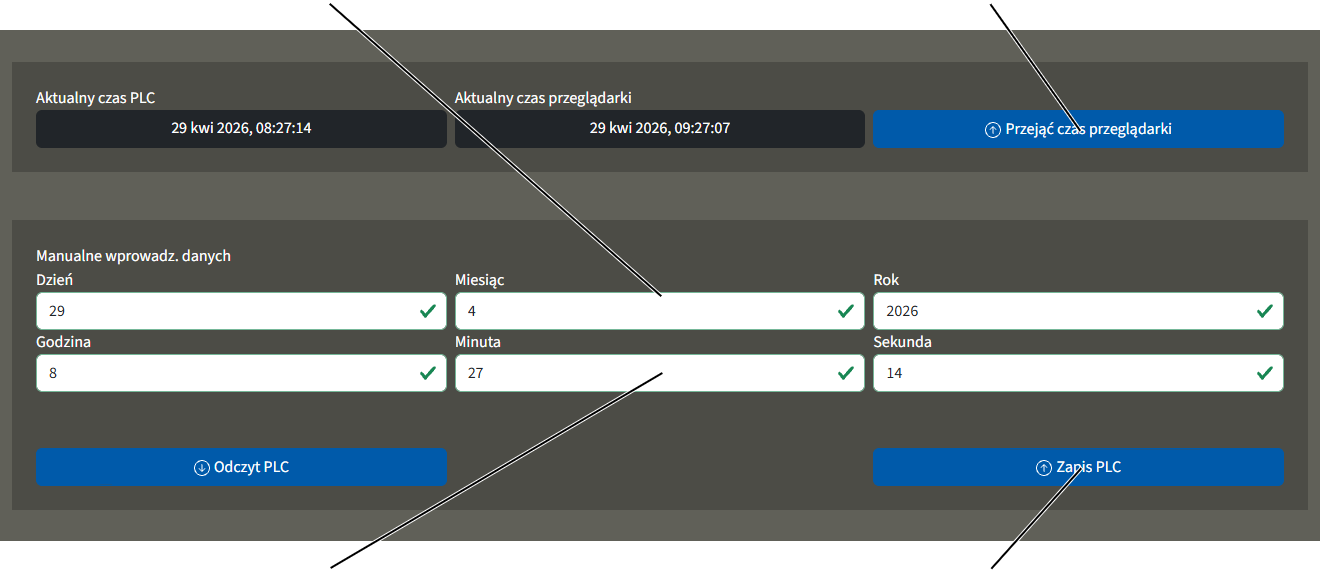
- Ukazuje się okno „Ustawienie czasu PLC“.
Datę i czas zegarowy przejąć z wyszukiwarki:
- Kliknąć przycisk „przejąć czas wyszukiwarki“.
- Data i czas zegarowy zostają przejęte z wyszukiwarki.
Datę i czas zegarowy wprowadzić ręcznie:
- W Polach tekstowych wpisać datę i czas.
- Kliknąć przycisk „Zapis PLC“.
- PLC zapisze datę i czas.
Wymiana baterii PLC
Bateria w PLC ma trwałość ok. 4 do 5 lat i powinna być wymieniana mniej więcej co 4 lata.
Typ baterii: CR2032.
uchwyt baterii
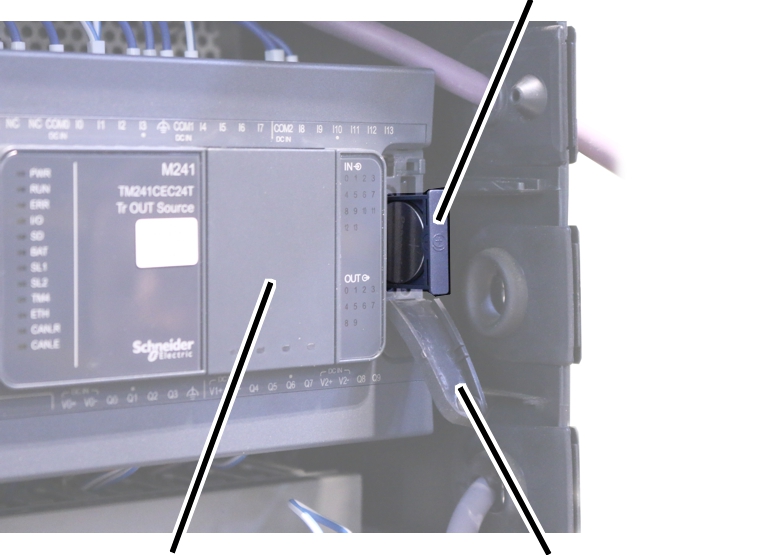
- Wyłączyć suwnicę. Patrz „Wyłączyć suwnicę“.
- Otworzyć skrzynkę stycznikową wózka.
- Rozłożyć osłonę PLC.
- Wyciągnąć uchwyt baterii.
- Wyjąć wyładowaną baterię.
Wyładowaną baterię utylizować zgodnie z zasadami ochrony środowiska.
- Założyć nowa baterię typu CR2032, zachowując prawidłową biegunowość.
- Wsunąć uchwyt z baterią do PLC.
Wkłada nie lub wyjmowanie karty SD do/ze sterownika PLC
karta SD.
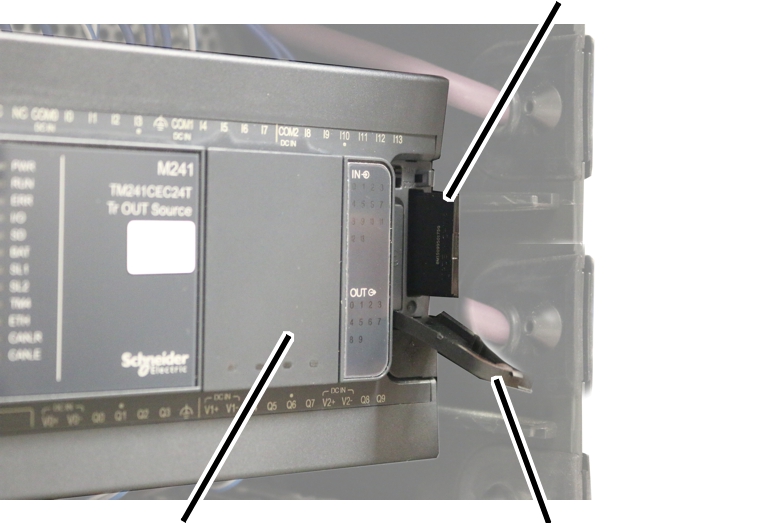
- Wyłączyć suwnicę. Patrz „Wyłączyć suwnicę“.
- Otworzyć skrzynkę stycznikową wózka.
- Rozłożyć osłonę PLC.
- Wyjąć lub włożyć kartę SD z/do uszkodzonego sterownika PLC.
- Włączyć suwnicę.
Jeżeli w czasie pracy sterownika ABUControl zostanie włożona lub wyjęta karta SD do/ze sterownika PLC
- Sterownik suwnicy jest automatycznie restartowany i wykonuje procedurę sterownika ABUControl.
Sterownik suwnicy bez karty SD
Zasadniczo suwnica powinna być sterowana z włożonej karty SD. Jeżeli suwnica została włączona bez karty SD, wyświetlany jest komunikat o błędzie „NoSdCard“.
Przegląd: adresy urządzeń
Adres urządzenia to unikalny cyfrowy adres każdego urządzenia CAN w sieci CAN, przez którą PLC i odnośne urządzenie CAN wymieniają dane. Każde urządzenie CAN musi mieć własny, unikalny adres. Jeżeli przez omyłkę dwa urządzenia CAN mają ten sam adres, dochodzi do konfliktu i wyświetlany jest błąd.
W wielu urządzeniach CAN adres urządzenia może być ustawiany automatycznie. W tym celu urządzenia CAN są fabrycznie ustawiane na adres wyjściowy (adres wyjściowy przeważnie kończy się cyfrą („0“). Ten adres wyjściowy nie jest poza tym wykorzystywany w sieci CAN.
Jeżeli PLC nie znajdzie jakiegoś urządzenia CAN przy włączeniu w sieci CAN a zamiast tego znajdzie urządzenie CAN o innym adresie wyjściowym, przyjmuje, że to urządzenie CAN zostało właśnie wymienione. Dlatego w takiej sytuacji adres wyjściowy jest przestawiany na adres wyjściowy brakującego urządzenia CAN.
Urządzenie CAN |
Adres wyjściowy |
|---|---|
Przetwornica częstotliwości jazdy suwnicy |
10 |
Przetwornica częstotliwości jazdy wózka |
20 |
Przetwornica częstotliwości mechanizmu podnoszenia, produkt firmy „Schneider“ |
30 |
Miernik nachylenia wózka |
40 |
Przetwornica częstotliwości mechanizmu podnoszenia, produkt firmy „Siemens“ |
50 |
Absolutny enkoder bębna |
70 |
Wyświetlacz mozaikowy LED |
100 |
Parametryzacja przetwornicy częstotliwości
Przy uruchamianiu suwnicy odczytywane są parametry przetwornicy częstotliwości i są porównywane z zadaną konfiguracją z PLC. Jeżeli parametry są niezgodne, są one automatycznie transferowane na odpowiednią przetwornicę częstotliwości.
Poza tym nowe parametry mogą być transferowane ręcznie.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Zalogowany być musi użytkownik ‚SERVICE’ (poziom uprawnień użytkownika [2]).
Wywołanie wybierania profilu ruchu
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚SERVICE’ 🡪 „Profil ruchu“ |
- Zaloguj się jako użytkownik ‚SERVICE’ (poziom uprawnień użytkownika [2]) w KranOS. Patrz „Logowanie i rejestrowanie w KranOS“.
- W oknie startowym: w menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Profil ruchu“.
Start parametryzacji
- Ukazuje się okno „Profil ruchu“.
- Kliknąć przycisk „Kompletna parametryzacja przetwornicy częstotliwości“.
- Pojawia się pytanie „Czy na pewno ponownie parametryzować przetwornicę częstotliwości?“.
- Kliknąć przycisk „Nowa parametryzacja“.
- Wyłączyć suwnicę przy pomocy odłącznika sieciowego lub głównego wyłącznika sieciowego.
- Odczekać 60 sekund.
- Włączyć ponownie suwnicę.
- ABUControl zostanie zrestartowany.
- Podczas restartu dodatkowo kalibrowana jest przetwornica częstotliwości.
Resetowanie przetwornicy częstotliwości i powtórzenie pomiarów silnika podnoszenia
Podczas startu suwnicy silnik podnoszenia jest mierzony elektrycznie. Podczas pomiaru określone parametry silnika podnoszenia są sprawdzane prądem kontrolnym. Te wyniki pomiarów są porównywane przez przetwornicę częstotliwości z wynikami pomiaru wykonanego podczas pierwszego uruchomienia i odpowiednio ustawiana jest przetwornica częstotliwości. Dzięki temu przetwornica częstotliwości może uwzględniać w bieżącej pracy stan termiczny silnika podnoszenia.
Pomiar przy uruchomieniu suwnicy może być wyłączony. Patrz „Ustawianie rozszerzonych parametrów profilu podnoszenia“. W takiej sytuacji termiczny stan silnika podnoszenia przestanie być uwzględniany.
Ta funkcja służy do skasowania pierwszego pomiaru wykonywanego podczas uruchamiania suwnicy i transferu nowych parametrów. Transfer parametrów jest wykonywany w zakresie opisanym w punkcie „Parametryzacja przetwornicy częstotliwości“.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Zalogowany być musi użytkownik ‚SERVICE’ (poziom uprawnień użytkownika [2]).
Wywołanie wybierania profilu ruchu
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚SERVICE’ 🡪 „Profil ruchu“ |
- Zaloguj się jako użytkownik ‚SERVICE’ (poziom uprawnień użytkownika [2]) w KranOS. Patrz „Logowanie i rejestrowanie w KranOS“.
- W oknie startowym: w menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Profil ruchu“.
Start parametryzacji i nowy pomiar silnika podnoszenia
Przycisk „Reset przetwornicy częstotliwości do ustawienia fabrycznego“
- Ukazuje się okno „Profil ruchu“.
- Kliknąć przycisk „Reset przetwornicy częstotliwości do ustawienia fabrycznego“
- Ukazuje się pytanie „Czy na pewno zresetować przetwornicę częstotliwości do ustawień fabrycznych?“.
- Kliknąć przycisk „Resetowanie“.
- Wyświetlany jest komunikat „F0007: Przetwornica częstotl. zresetowana. Wł. i wył. suwnicę“.
- Wyłączyć suwnicę przy pomocy odłącznika sieciowego lub głównego wyłącznika sieciowego.
- Odczekać 60 sekund.
- Upewnić się, że silnik/i podnoszenia ostygły do temperatury otoczenia.
W przeciwnym razie wynik pomiaru może być zafałszowany i nie ma możliwości należytego uwzględnienia stanu termicznego silnika podnoszenia.
- Włączyć ponownie suwnicę.
- ABUControl zostanie zrestartowany.
- Na silniku/silnikach podnoszenia: pomiar silnika jest wykonywany podczas uruchamiania, a wyniki pomiaru są zapisywane.
- We wszystkich przetwornicach częstotliwości: podczas restartu dodatkowo parametryzowane są wszystkie przetwornice częstotliwości.
Absolutny enkoder bębna wymiana i wzorcowanie
Absolutny enkoder bębna jest zamontowany na wyłączniku granicznym przekładni i wyznacza dokładną pozycję bębna linowego oraz przekazuje ją do PLC.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Zalogowany być musi użytkownik ‚SERVICE’ (poziom uprawnień użytkownika [2]).
Dotyczy tylko wyłącznika granicznego przekładni ‚GGS‘ z absolutnym enkoderem bębna ‚AWG‘
Absolutny enkoder bębna jest połączony jako stały moduł z wyłącznikiem granicznym przekładni i zawsze musi być wymieniany razem z nim.
Płytki drukowanej absolutnego enkodera bębna nie wolno demontować z wyłącznika granicznego przekładni i wymieniać samej płytki.
Po wymianie całego zespołu nowy absolutny enkoder bębna musi zostać ręcznie lub automatycznie zaadresowany i wzorcowany.
Wymiana absolutnego enkodera bębna
Wyłącznik graniczny przekładni ABUS ,GGS' z absolutnym enkoderem bębna AWG jest całkowicie zgodny z wyłącznikami granicznymi podnoszenia ,GPK‘ z absolutnymi enkoderami bębna ‚Kübler‘. Pomimo tego można w razie potrzeby zamontować wyłącznik graniczny podnoszenia ‚GPK‘ z absolutnym enkoderem bębna ‚Kübler‘.
- Zdemontować uszkodzony wyłącznik graniczny przekładni.
- Zamontować nowy wyłącznik graniczny przekładni.
Patrz podręcznik produktu „Wyłącznik graniczny przekładni ABUS z absolutnym enkoderem bębna“ punkt „Montaż i podłączenie wyłącznika granicznego przekładni“.
- Ustawić od nowa punkty przesterowania dla dolnego wyłącznika krańcowego podnoszenia, górnego wyłącznika krańcowego podnoszenia i wyłącznika krańcowego awaryjnego.
Patrz „Ustawianie punktu przesterowania dolnego wyłącznika krańcowego podnoszenia“.
Wzorcowanie absolutnego enkodera bębna
Po wymianie absolutnego enkodera bębna konieczne jest jego wzorcowanie. Wzorcowanie nie wchodzi w skład ustawiania punktów przesterowania wyłącznika granicznego przekładni ani kalibrowania układu pomiarowego obciążenia, lecz jest ważne dla obliczeń wewnętrznych (np. systemu zapobiegającego kołysaniu ładunku i prognozy terminu wycofania z eksploatacji). Brak prawidłowego wzorcowania enkodera bębna może doprowadzić do zakłóceń w działaniu systemu zapobiegającego kołysaniu ładunku i błędów w prognozie terminu wycofania z eksploatacji.
Trzy punkty przesterowania wyłącznika granicznego przekładni powinny być prawidłowo ustawione już przed wzorcowaniem absolutnego enkodera bębna.
Zmierzyć punkt referencyjny:
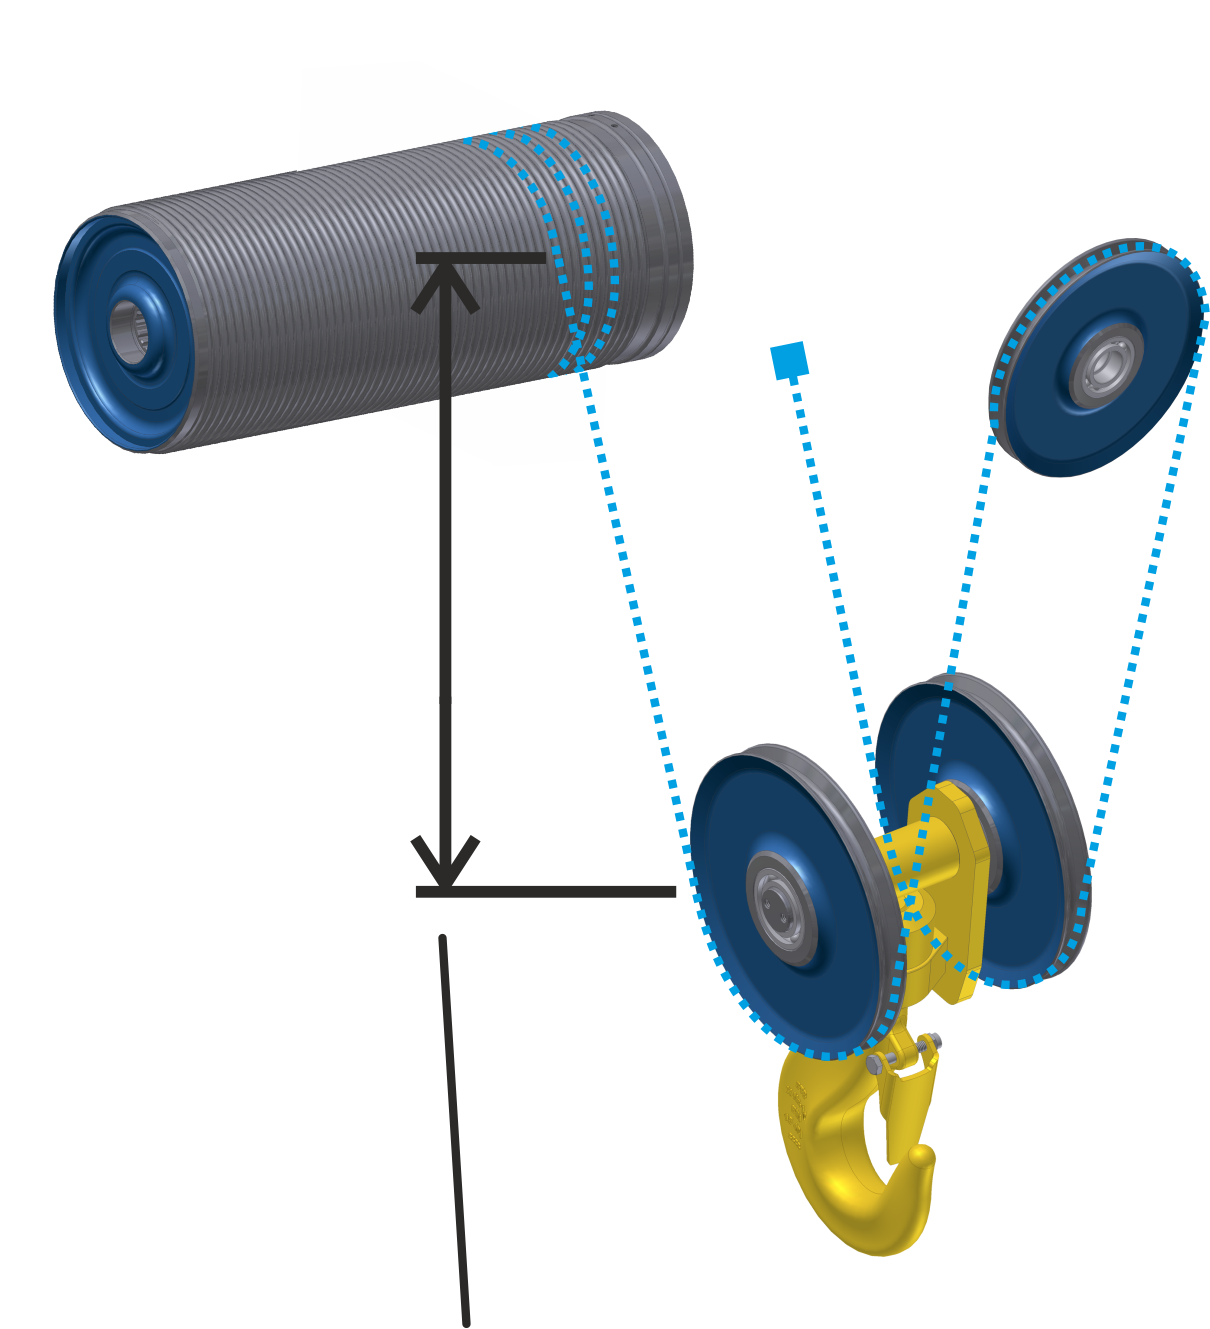
- Ustawić hak ładunkowy w pozycji, w której można łatwo zmierzyć punkt referencyjny (np. ok. 1,5 m poniżej najwyższego położenia haka).
- Zmierzyć odległość w pionie między środkiem bębna linowego i środkiem krążka zwrotnego/krążków zwrotnych zblocza dolnego.
Ustawianie punktu referencyjnego:
Przegląd: nawigacja w systemie operacyjnym KranOS |
|---|
Użytkownik ‚SERVICE’ 🡪 „Mechanizm podnoszenia“ 🡪 „Enkoder bębna“ |
- Zaloguj się do KranOS jako użytkownik ‚SERVICE’ (Serwis) (poziom uprawnień użytkownika [2]). Patrz „Logowanie i rejestrowanie w KranOS“
- W menu głównym wybrać wymagany mechanizm podnoszenia (np. mechanizm podnoszenia 1).
- Ukazuje się okno wybranego mechanizmu podnoszenia.
- W oknie startowym, w menu „Ustawienia“ (trzy poziome belki) kliknąć punkt menu „Absolutny enkoder bębna“.
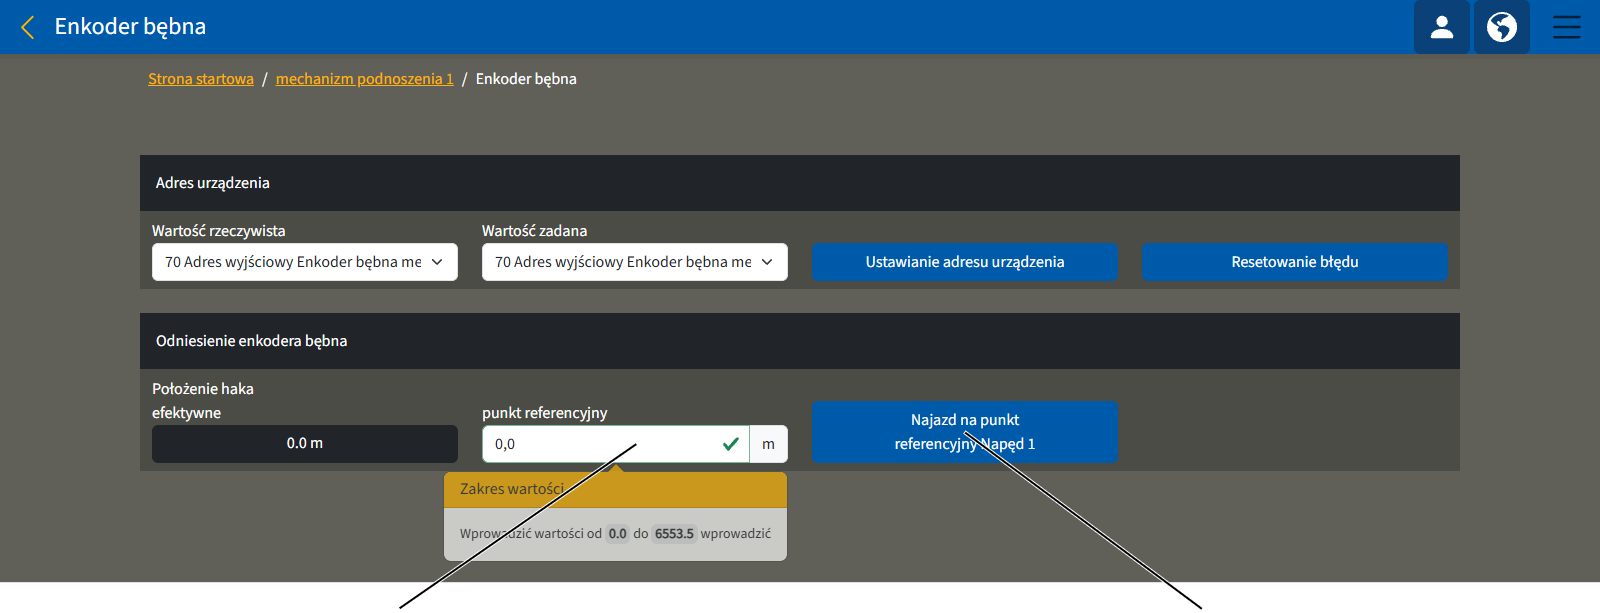
- Ukazuje się okno „Absolutny enkoder bębna“.
- W polu tekstowym „Punkt referencyjny“ wprowadzić zmierzoną wcześniej wartość.
- Kliknąć przycisk dla wymaganego napędu (np. „Najazd na punkt referencyjny Napęd 1“).
- Zostanie wyświetlone pytanie kontrolne.
- Kliknąć przycisk „Wykonanie najazdu na punkt referencyjny“.
- Wprowadzona wartość zostaje zapisana.
Przegląd: terminator w sieci CAN
W sieci CAN podobnie jak w sterowniku ABUControl przebiega przewód magistrali CAN jako przewód główny. Na obu końcach przewodu głównego przewodu CAN muszą być ustawione terminatory. Umożliwia to uniknięcie zakłóceń na przewodzie magistrali CAN. Do tego przewodu głównego można podłączać w układzie gwiazdowym urządzenia sieci CAN bez terminatora do rozdzielacza sygnału CAN.
Sieć magistrali CAN ma różną konstrukcję zależnie od typu suwnicy. Np. może być konieczne uwzględnienie położenia wyświetlacza mozaikowego LED, liczby wózków i typu konstrukcji (bliźniaczy mechanizm podnoszenia z dwoma napędami podnoszenia na wózek) itp.
W tym punkcie opisane są dwie podstawowe sieci magistrali CAN dla suwnic z jednym i dwoma wózkami. W sprawie wszystkich innych sieci magistrali CAN należy skontaktować się z serwisem ABUS.
W razie wymiany urządzeń magistrali CAN:
W razie wymiany uszkodzonych urządzeń magistrali CAN (np. PLC, rozdzielacz sygnału CAN, wyświetlacze mozaikowe LED,…) terminator na nowym urządzeniu magistrali CAN musi być ustawiony tak, jak był ustawiony w uszkodzonym urządzeniu CAN.
dotyczy tylko suwnicy z jednym wózkiem
rozdzielacz sygnału CAN w skrzynce stycznikowej suwnicy z wyłączonym
terminatoremrozdzielacz sygnału CAN
w wózku, „off“
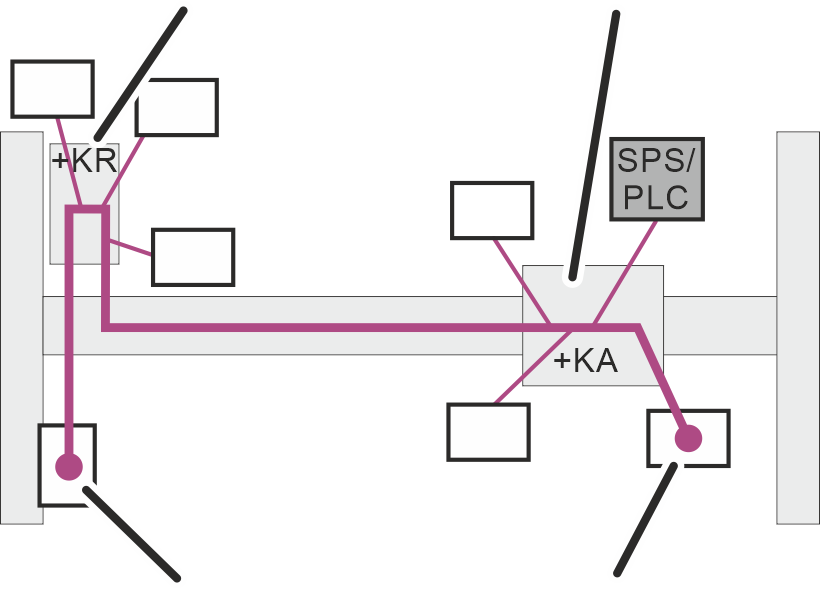
W sieci magistrali CAN od sterownika ABUControl w jednej suwnicy z jednym wózkiem główny przewód fazowy przebiega od wózka przy absolutnym enkoderze bębna (AWG) przez skrzynkę stycznikową suwnicy (+KR) do wyświetlacza mozaikowego LED.
Terminatory są włączone na absolutnym enkoderze bębna (AWG) i w wyświetlaczu mozaikowym LED. Terminator w rozdzielaczu sygnału CAN w skrzynce stycznikowej suwnicy (+KR) i w skrzynce stycznikowej wózka (+KA) jest wyłączony.
dotyczy tylko suwnicy z dwoma wózkami
terminator rozdzielacza sygnału CAN „off“rozdzielacza sygnału CAN w wózek 1, „off“
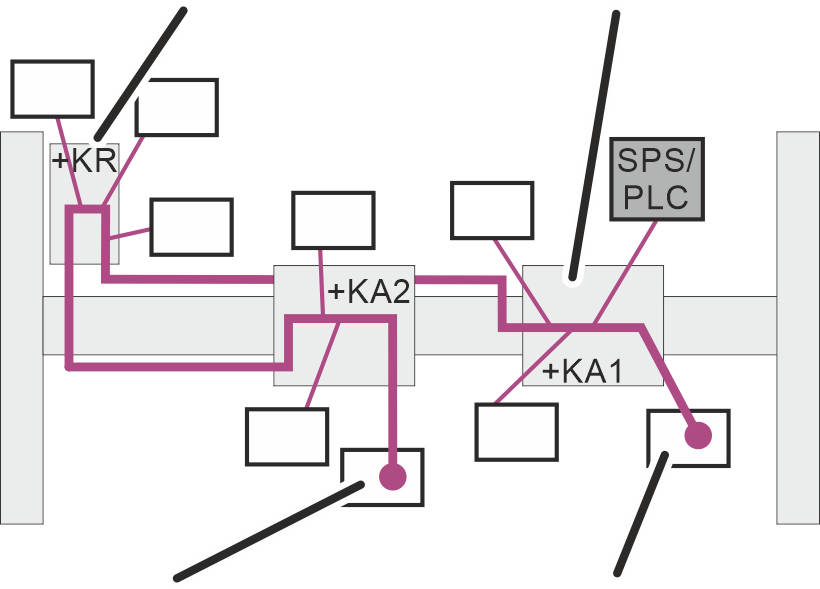
W sieci magistrali CAN od sterownika ABUControl w jednej suwnicy z dwoma wózkami główny przewód fazowy przebiega od absolutnego enkodera bębna 1 (AWG 1) przez skrzynkę stycznikową suwnicy (+KR) do absolutnego enkodera bębna 2 (AWG 2).
Terminatory są włączone odpowiednio na absolutnych enkoderach 1 i 2 (AWG 1 i AWG 2). Terminator rozdzielacza sygnału CAN w skrzynce stycznikowej suwnicy (+KR) i w skrzynce stycznikowej wózka (+KA) jest wyłączony.
Połączenie sterownika ABUControl z inną siecią WLAN
W normalnym przypadku moduł WLAN tworzy własną sieć WLAN. Przy wykorzystaniu komputera obsługującego WLAN możliwe jest utworzenie połączenia WLAN z siecią WLAN suwnicy.
Jeżeli klient posiada już sieć WLAN, sterownik ABUControl może także logować się do tej sieci jako uczestnik sieci WLAN.
W tym celu można odpowiednio dostosować ustawienia modułu WLAN (np. adres IP, SSID, …).
- Skontaktować się z serwisem firmy ABUS. Patrz „Serwis ABUS“.
Usuwanie błędów suwnicy ze sterownikiem ABUControl
Jeżeli suwnica ze sterownikiem ABUControl nie działa lub działa niezgodnie z oczekiwaniem, przyczyną może być zakłócenie sterownika ABUControl.
Kody błędów
Jeżeli na wyświetlaczu mozaikowym LED Ukazuje się komunikat:
- Na wyświetlaczu mozaikowym LED wyświetlany jest kod błędu i komunikat sterownika ABUControl jako tekst przewijany.
Prędkość tekstu można ustawiać w KranOS w parametrach jazdy suwnicy lub jazdy wózka. Patrz „Ustawianie rozszerzonych parametrów dla profili ruchu (jazdy suwnicy, jazdy wózka“.
Potwierdzanie komunikatów
Wyświetlane komunikaty są podzielone na trzy kategorie, zależnie od ich wagi.
- Kategoria jest wyświetlana na końcu komunikatu jako „.1“, „.2“ lub „.3“.
- „.3“: Komunikat informacyjny. suwnica może nadal normalnie pracować.
Aby potwierdzić wyświetlony komunikat, wcisnąć przycisk Zatrzymanie awaryjne lub Klakson.
- „.2“: Błąd średniej wagi. Uruchamiana jest funkcja zatrzymania awaryjnego, suwnica zatrzymuje się.
Aby potwierdzić wyświetlony komunikat, wcisnąć przycisk Zatrzymanie awaryjne lub Klakson.
Jeżeli błąd nie powtórzy się, suwnica może nadal pracować normalnie.
Jeżeli błąd wystąpi ponownie, komunikat nie jest ponownie wyświetlany. suwnica może kontynuować pracę, oś suwnicy, której dotyczy błąd, może jednak pracować tylko z małą prędkością.
- „.1“: poważny błąd. Uruchamiana jest funkcja zatrzymania awaryjnego, suwnica zatrzymuje się.
Aby potwierdzić wyświetlony komunikat, wcisnąć przycisk Zatrzymanie awaryjne lub Klakson. Jeżeli błąd został spowodowany przez przetwornicę częstotliwości, dodatkowo konieczne jest kompletne wyłączenie i ponowne włączenie suwnicy.
Jeżeli błąd nie powtórzy się, suwnica może nadal pracować normalnie.
Jeżeli potem błąd wystąpi ponownie, komunikat zostanie ponownie wyświetlony. Uruchamiana jest ponownie funkcja zatrzymania awaryjnego.
Przyporządkowanie komunikatów
Cyfry przed komunikatem podają, gdzie (np. na której osi dźwignicy) wystąpił błąd i którego wózka lub mechanizmu podnoszenia (jeżeli dźwignica ma więcej niż jeden wózek) ten błąd dotyczy.
trzecia i czwarta cyfra to numer błędu
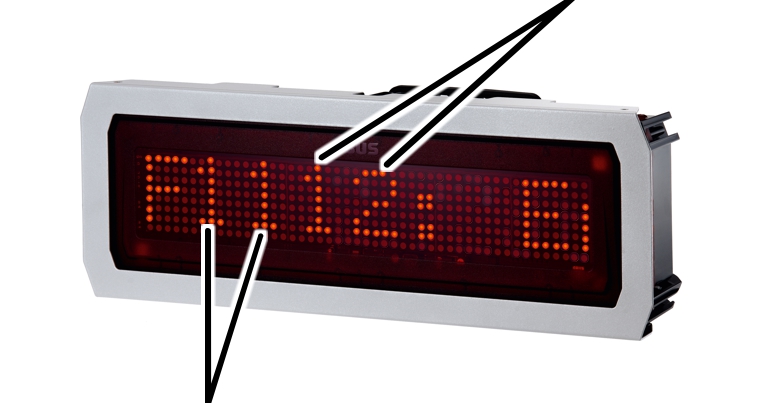
- Pierwsza i druga cyfra: numer mechanizmu podnoszenia, wózka lub napędu suwnicy w połączeniu z osią dźwignicy i obszarem działania
- Trzecia i czwarta cyfra: numer błędu
Wynikają z tego następujące kombinacje pierwszych dwóch cyfr:
Cyfry |
Miejsce |
|---|---|
F00_ _ |
Błąd ogólny |
F11_ _ |
Mechanizm podnoszenia 1, napęd podnoszenia 1 |
F12_ _ |
Mechanizm podnoszenia 1, napęd podnoszenia 2 |
F21_ _ |
Mechanizm podnoszenia 2, napęd podnoszenia 1 |
F22_ _ |
Mechanizm podnoszenia 2, napęd podnoszenia 2 |
F31_ _ |
Mechanizm podnoszenia 3, napęd podnoszenia 1 |
F32_ _ |
Mechanizm podnoszenia 3, napęd podnoszenia 2 |
F13_ _ |
Wózek 1 |
F23_ _ |
Wózek 2 |
F33_ _ |
Wózek 3 |
F14_ _ |
Napęd jazdy suwnicy przetwornica częstotliwości 1 |
F24_ _ |
Napęd jazdy suwnicy przetwornica częstotliwości 2 (tylko w elektronicznej kontroli ukosowania i w napędzie na cztery koła suwnicy) |
„Napęd mechanizmu podnoszenia 2“(F_2_ _) jest stosowany tylko w bliźniaczych mechanizmach podnoszenia. Wszystkie pozostałe mechanizmy podnoszenia mają tylko jeden napęd podnoszenia (F_1_ _)
„Mechanizm podnoszenia 2“ i „Mechanizm podnoszenia 3“ oraz „Wózek 2“ i „Wózek 3“ dotyczą suwnic z dwoma lub trzema wózkami.
Suwnica jest zazwyczaj wyposażona w dwie przetwornice częstotliwości do obu napędów jazdy (F14_ _). W suwnicach z elektroniczną kontrolą ukosowania każdy napęd jazdy suwnicy jest wyposażony we własną przetwornicę częstotliwości (F14_ _ i F24_ _). W napędach na cztery koła suwnicy, przy większym poborze mocy silników, cztery napędy jazdy mogą być podzielone także na dwie przetwornice częstotliwości.
Cyfry |
Miejsce |
|---|---|
F40_ _ |
System anty-zbliżeniowy |
F41_ _ |
System objazdowy |
F51_ _ |
System anty-zbliżeniowy wózka 1 |
F52_ _ |
System anty-zbliżeniowy wózka 2 |
F53_ _ |
System anty-zbliżeniowy wózka 3 |
F60_ _ |
zabezpieczenie antynajazdowe |
Przegląd komunikatów
Ogólne informacje |
|---|
„F0001: Standby.3“ Suwnica włączona w trybie Standby. Odryglować przycisk zatrzymania awaryjnego lub zalogować pilot sterowania w celu obsługi suwnicy. |
„F0003 PLC: Nieudany zapis na karcie SD.3“ Przy zapisie danych na karcie SD w sterowniku PLC wystąpił błąd . Sprawdzić kartę SD i w razie potrzeby włożyć nową . |
„F0004 Stycznik główny: błąd funkcji.1“ Stycznik główny jest włączony, jednak musiał zostać wyłączony, ponieważ został użyty przycisk zatrzymania awaryjnego. |
„F0032: pozycja teachen.3“ Funkcja Teach-In jest nieaktywna podczas sterowania pozycjonowaniem. |
„F0048: Moduł asystenta operatora ograniczony.3“ Moduł asystenta operatora może być użytkowany tylko w stopniu ograniczonym, np. podnoszenie jest niemożliwe lub jazda suwnicy jest możliwa tylko w określonym kierunku. |
Mechanizm podnoszenia |
|---|
„F_ _05 Mechanizm podnoszenia: nieudany pomiar silnika.1“ Nie powiódł się pomiar elektryczny silnika podnoszenia przy włączaniu suwnicy. |
„F_ _17 Mechanizm podnoszenia: dojazd do wył. krańc. awaryjnego.1“ Hak ładunkowy wyjechał poza punkt przesterowania na górze i uruchomił wyłącznik krańcowy awaryjny. Sprawdzić punkt przesterowania i wyłącznik graniczny przekładni. |
„F_ _20 Mechanizm podnoszenia: Maks. wysokość haka przekroczona.1“ Hak ładunkowy przekroczył swoją ustawioną maksymalną wysokość. |
„F_ _26: Mechanizm podnoszenia: zużycie liny powyżej 80 procent.3“ Lina osiągnęła 80 % stanu kwalifikującego do wymiany. Zlecić wykonanie badania okresowego. |
„F_ _27: Mech. podnosz.: Uwaga! Zużycie liny powyżej 100 procent.3“ Lina osiągnęła 100 % stanu kwalifikującego do wymiany. Przerwać pracę z suwnicą. Zlecić wykonanie badania okresowego. |
„F_ _31 Mechanizm podnoszenia: obroty za wysokie/niskie.1“ Rzeczywiste obroty mechanizmu podnoszenia (zmierzone przez absolutny enkoder bębna) przekraczają granicę tolerancji (za wysokie/za niskie) w porównaniu z obrotami zadanymi mechanizmu podnoszenia. |
„F_ _32 lub F_ _33 Mechanizm podnoszenia współbieżnego: za duża odchyłka.1“ Przy synchronizacji prędkości dwóch mechanizmów podnoszenia w jednej dźwignicy z dwoma mechanizmami podnoszenia lub w dwóch dźwignicach w trybie sterowania tandemowego przy podnoszeniu lub opuszczaniu powstała zbyt duża różnica wysokości między obydwoma hakami ładunkowymi. |
„F_ _35 Przetwornica częstotliwości mechanizmu podnoszenia: obroty: za duża odchyłka.1“ Istnieje różnica pomiędzy zmierzoną a zadaną wartością prędkości obrotowej na przetwornicy częstotliwości mechanizmu podnoszenia. |
„F_ _36 Suw superdokładny: nieudane przełączenie.1“ Styczniki do przełączania uzwojeń nie zareagowały. |
"F_ _37 Mech. podnoszenia: błąd zabezp. przed zwisaniem łańcucha.3" Wystąpił błąd w czasie inicjalizacji zabezpieczenia przed zwisaniem liny. Skwitować błąd i powtórzyć procedurę. |
Wózek |
|---|
„F_ _25 Współbieżna jazda wózka: za duża odchyłka.1“ Przy synchronizacji prędkości dwóch wózków w suwnicy z więcej niż jednym wózkiem przy jeździe wózka powstała zbyt duża różnica odstępów między obydwoma wózkami. |
„F_ _26 Synchr. jazdy wózka suwn. w trybie tand. : za duża odch.1“ Przy synchronizacji prędkości dwóch wózków w dwóch suwnicach w trybie sterowania tandemowego przy jeździe wózka powstała zbyt duża różnica odstępów między obydwoma wózkami. |
„F_ _27 Czujnik odległości jazdy wózka: poza zakresem przesunięcia w prawo.1“ W czujniku odległości jazdy prawego wózka została przekroczona górna granica mierzonej wartości lub nie została osiągnięta dolna granica mierzonej wartości. |
„F_ _28 Czuj. odleg. jazdy wóz. suwn.: poza zakr. przes. w lewo.1“ W czujniku odległości jazdy lewego wózka została przekroczona górna granica mierzonej wartości lub nie została osiągnięta dolna granica mierzonej wartości. |
„F_ _29 Czujnik odl. dla jazdy wózk. suwn. w prawo: błąd diag.1“ Błąd diagnostyczny czujnika odległości jazdy wózka w prawo. W stanie spoczynkowym czujnik odległości jest regularnie testowany wewnętrznie. Testowanie polega na krótkim przesterowaniu wyjść czujnika odległości. |
„F_ _30 Czujnik odl. dla jazdy wózk. suwn. w lewo: błąd diag.1“ Błąd diagnostyczny czujnika odległości jazdy wózka w lewo. W stanie spoczynkowym czujnik odległości jest regularnie testowany wewnętrznie. Testowanie polega na krótkim przesterowaniu wyjść czujnika odległości. |
„F_ _40 Przetwornica częstotliwości jazda wózka: obroty: Odchyłka za duża.1“ Istnieje różnica pomiędzy zmierzoną a zadaną wartością prędkości obrotowej na przetwornicy częstotliwości mechanizmu podnoszenia. |
„F_ _41 Jazda wózka: zamieniony cz. odl. i kier. jazdy w prawo.1“ Wózek jedzie w innym kierunku (kierunek obrotu przetwornicy częstotliwości jazdy wózka) niż ustalony przez czujnik odległości jazdy wózka w prawo. |
„F_ _42 Jazda wózka: zamieniony cz. odl. i kier. jazdy w lewo.1“ Wózek jedzie w innym kierunku (kierunek obrotu przetwornicy częstotliwości) niż ustalony przez czujnik odległości jazdy wózka w lewo. |
Wózek |
|---|
„F_ _49 Jazda wózka w prawo: stycznik nie załącza.1“ Podczas wciskania przycisku „Jazda wózka w prawo“ stycznik nie załącza. |
„F_ _50 Jazda wózka w prawo: stycznik nie wyłącza.1“ Podczas zwalniania przycisku „Jazda wózka w prawo“ stycznik nie wyłącza. |
„F_ _51 Jazda wózka w lewo: stycznik nie załącza.1“ Podczas wciskania przycisku „Jazda wózka w lewo“ stycznik nie załącza. |
„F_ _52 Jazda wózka w lewo: stycznik nie wyłącza.1“ Podczas zwalniania przycisku „Jazda wózka w lewo“ stycznik nie wyłącza. |
„F_ _53 Szybka jazda wózka: stycznik nie załącza.1“ Podczas wciskania przycisku „Szybka jazda wózka“ stycznik nie załącza. |
„F_ _54 Szybka jazda wózka: stycznik nie wyłącza.1“ Podczas zwalniania przycisku „Jazda wózka szybko“ stycznik nie wyłącza. |
Jazda suwnicy |
|---|
„F_ _20 Zsynchr. jazda suwnicy w trybie tand.: za duża odchyłka.1“ Przy synchronizacji prędkości napędów jazdy w dwóch suwnicach w trybie sterowania tandemowego przy jeździe suwnicy powstała zbyt duża różnica między obydwiema suwnicami. |
„F_ _28 Czuj. odleg. jazdy żur.: poza zakresem przesuwu naprzód.1“ W czujniku odległości jazdy suwnicy naprzód została przekroczona górna granica mierzonej wartości lub nie została osiągnięta dolna granica mierzonej wartości. |
„F_ _29 Cz. odległ. jazdy suw.: poza zakresem przesuwu względem.1“ W czujniku odległości jazdy suwnicy wstecz została przekroczona górna granica mierzonej wartości lub nie została osiągnięta dolna granica mierzonej wartości. |
„F_ _30 Czuj. odległości jazdy suwnicy naprzód: błąd diagnost.1“ Błąd diagnostyczny czujnika odległości jazdy suwnicy naprzód. W stanie spoczynkowym czujnik odległości jest regularnie testowany wewnętrznie. Testowanie polega na krótkim przesterowaniu wyjść czujnika odległości. |
„F_ _35 Przetwornica częstotliwości jazdy suwnicy: obroty: za duża odchyłka.1“ Istnieje różnica pomiędzy zmierzoną a zadaną wartością prędkości obrotowej na przetwornicy częstotliwości mechanizmu podnoszenia. |
„F_ _31 Czuj. odległości jazdy suwnicy wstecz: błąd diagnost.1“ Błąd diagnostyczny czujnika odległości jazdy suwnicy wstecz. W stanie spoczynkowym czujnik odległości jest regularnie testowany wewnętrznie. Testowanie polega na krótkim przesterowaniu wyjść czujnika odległości. |
„F_ _37 Suwnica: czujnik odl. naprzód: zamieniony kier. jazdy.1“ Suwnica jedzie w innym kierunku (kierunek obrotu przetwornicy częstotliwości jazdy suwnicy) niż ustalony przez czujnik odległości jazdy suwnicy naprzód. |
„F_ _38 Suwnica: zamieniony cz odl. i kierunek jazdy wstecz.1“ Suwnica jedzie w innym kierunku (kierunek obrotu przetwornicy częstotliwości jazdy suwnicy) niż ustalony przez czujnik odległości jazdy suwnicy wstecz. |
Jazda suwnicy |
|---|
„F_ _44 Bezpieczeństwo: bezpieczne zatrzymanie (STO) w obszarze łącznika krańcowego.3“ Dzięki PLC bezpieczeństwa obszar wyłącznika krańcowego suwnicy aktywował bezpieczne zatrzymanie (STO) podczas mijania punktu przesterowania. |
„F_ _45 jazda suwnicy do przodu: stycznik nie załącza.1“ Podczas wciskania przycisku „Jazda suwnicy do przodu“ stycznik nie załącza. |
„F_ _46 jazda suwnicy do przodu: stycznik nie wyłącza.1“ Podczas zwalniania przycisku „Jazda suwnicy do przodu“ stycznik nie wyłącza. |
„F_ _47 jazda suwnicy wstecz: stycznik nie załącza.1“ Podczas wciskania przycisku „Jazda suwnicy wstecz“ stycznik nie załącza. |
„F_ _48 jazda suwnicy wstecz: stycznik nie wyłącza.1“ Podczas zwalniania przycisku „Jazda suwnicy wstecz“ stycznik nie wyłącza. |
„F_ _61 szybka jazda suwnicy: stycznik nie załącza.1“ Podczas wciskania przycisku „Szybka jazda suwnicy“ stycznik nie załącza. |
„F_ _62 szybka jazda suwnicy: stycznik nie wyłącza.1“ Podczas zwalniania przycisku „Szybka jazda suwnicy“ stycznik nie wyłącza. |
Przegląd komunikatów dla redundancyjnych ograniczników jazdy i systemów dystansujących
W razie zastosowania redundancyjnego ogranicznika jazdy, systemu anty-zbliżeniowego suwnic lub wózków w punkcie przesterowania stosowane są dwa wyłączniki z dźwignią krzyżową lub zapory świetlne, aby dodatkowo zwiększyć bezpieczeństwo. Jeżeli w razie przejechania punktu przesterowania nie zadziałają jednocześnie oba wyłączniki z dźwignią krzyżową lub obie zapory świetlne, zostaje wyświetlony odpowiedni komunikat. Mimo to suwnica lub wózek zostaną wyhamowane zgodnie z funkcją.
Jazda suwnicy |
|---|
„F_ _26 Jazda suwnicy: redundancyjny wył. krańcowy: Różne stany wyster.3“ |
„F_ _27 Jazda suwnicy: redundancyjny wył. wstępny.: różne stany łączenia.3“ |
System anty-zbliżeniowy |
|---|
„F_ _16 Sys. anty-zbliż. suwnicy: redundancyjny wył. krańcowy 1/2 do przodu: różny stan wysterow.3“ |
„F_ _17 Sys. anty-zbliż. suwnicy: redundancyjny wył. krańcowy 1/2 wstecz: różny stan wysterow.3“ |
„F_ _18 Sys. anty-zbliż. suwnicy: redundancyjny wył. krańcowy 1/2 do przodu/wstecz: różny stan wysterow.3“ |
„F_ _19 Sys. anty-zbliż. suwnicy: redundancyjny wył. wstępny 1/2 do przodu: różny stan wysterow.3“. |
„F_ _20 Sys. anty-zbliż. suwnicy: redundancyjny wył. wstępny 1/2 wstecz: różny stan wysterow.3“ |
„F_ _21 Sys. anty-zbliż. suwnicy: redundancyjny wył. wstępny 1/2 do przodu/wstecz różny stan wysterow.3“ |
System anty-zbliżeniowy wózków |
|---|
„F_ _16 Sys. anty-zbliż. wózka: redundancyjny wył. krańcowy 1/2 w prawo: różny stan wysterow.3“ |
„F_ _17 Sys. anty-zbliż. wózka: redundancyjny wył. krańcowy 1/2 w lewo: różny stan wysterow.3“ |
„F_ _18 Sys. anty-zbliż. wózka: redundancyjny wył. krańcowy 1/2 prawo/lewo: różny stan wysterow.3“ |
„F_ _19 Sys. anty-zbliż. wózka: redundancyjny wył. wstępny 1/2 w prawo.:różny stan wysterow.3“ |
„F_ _20 Sys. anty-zbliż. wózka: redundancyjny wył. wstępny 1/2 w lewo: różny stan wysterow.3“ |
„F_ _21 Sys. anty-zbliż. wózka: redundancyjny wył. wstępny 1/2 prawo/lewo: różny stan wysterow.3“ |
Na wyświetlaczu mozaikowym LED wyświetlany jest komunikat „WAITING“:
Także po wielu minutach od załączenia napięcia zasilania suwnicy na wyświetlaczu mozaikowym LED widnieje komunikat „WAITING“.
- Wyświetlacz mozaikowy LED nie odbiera żadnych sygnałów ze sterownika suwnicy. Możliwa przyczyna: zakłócenie lub awaria PLC.
- Jeżeli suwnica startuje po krótkim czasie oczekiwania, a wyświetlacz mozaikowy LED wciąż jeszcze pokazuje komunikat „WAITING“, to uszkodzony jest wyświetlacz mozaikowy LED lub przewód, który do niego prowadzi.
Na wyświetlaczu mozaikowym LED wyświetlany jest komunikat „NO SIGNAL“.
- Wyświetlacz mozaikowy LED odbierał już ważne sygnały ze sterownika suwnicy. Zostały one jednak przerwane lub zakłócone.
Wyświetlanie komunikatów w KranOS
Aktualne kody błędów i komunikaty ABUControl, kody błędów z przetwornicy częstotliwości oraz rejestr zdarzeń zawierający wszystkie dotychczasowe komunikaty, mogą być wyświetlane w KranOS.
Ta czynność wymaga dostępu z laptopa lub tabletu do systemu KranOS. Musi być zalogowany użytkownik ‚CUSTOMER’ (poziom uprawnień użytkownika [1]) lub ‚SERVICE’ (poziom uprawnień użytkownika [2]).
Kod błędu przetwornicy częstotliwości,
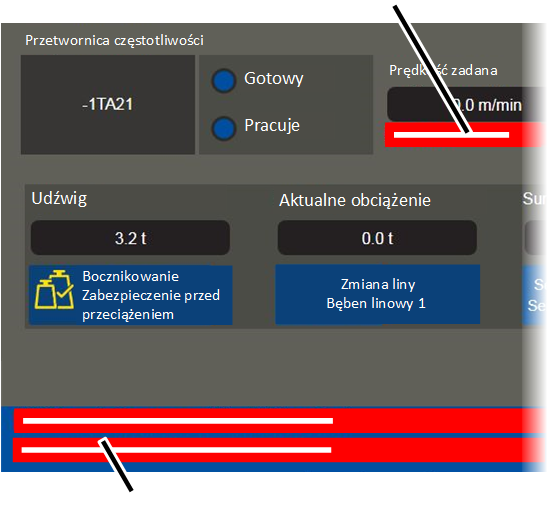
Wyświetlanie aktualnych komunikatów ABUControl:
- W oknach osi suwnicy w dolnym obszarze wyświetlane są aktualne komunikaty błędówABUControl dla odnośnej osi suwnicy.
Wyświetlanie kodów błędów przetwornicy częstotliwości:
- W oknie dla odnośnej osi suwnicy w obszarze „Przetwornica częstotliwości“ wyświetlany jest kod błędu przetwornicy częstotliwości.
- Dodatkowo wyświetlany jest kod błędu przetwornicy częstotliwości razem z komunikatem „F_ _ 01: Mech. podnoszenia: kod błędu przetw. częstotliwości: _ _ _“, „F_ _ 01: Wózek: Kod błędu przetw. częstotliwości: _ _ _“ lub „F_ _ 01: Suwnica: kod błędu przetwornicy częstotliwości: _ _ _“ jako komunikat zbiorczy ABUControl w dolnym obszarze.
Wyświetlanie rejestru zdarzeń:
Patrz „Wyświetlanie rejestru zdarzeń“.
Serwis ABUS
Tylko w Niemczech
- Jeżeli są znane, mieć przygotowany numer produktu, numer seryjny i numer klienta.
- Zatelefonować do centrali serwisowej ABUS:
- Telefon: 02261-37-237
- Poza normalnymi godzinami pracy proszę zostawić wiadomość na automatycznej sekretarce.
- Serwis ABUS w krótkim czasie oddzwoni.
- W razie potrzeby przesłać opis problemu telefaksem lub e-mailem:
- Telefaks: 02261-37-265
- E-mail: service@abus-kransysteme.de
Tylko poza Niemcami
- Skontaktować się z filią ABUS lub lokalnym partnerem serwisującym suwnice.
Informacje o danych i partnerach kontaktowych oraz o ich dostępności można uzyskać w filii ABUS lub u lokalnego partnera serwisującego suwnice.