Med et blikk:
Generelt
Gjelder for alle som arbeider med, på eller i nærheten av kranen
Først
Bruk av denne produkthåndboken
Følgende symboler blir brukt i denne produkthåndboken:
- Dette er en henvisning om handling, og oppfordrer å utføre et arbeidstrinn.
- Dette er resultatet av en handling, og beskriver hva som skjer i apparatet.
- Dette er en opplisting.
Kun for...
Et avsnitt med stiplet ramme gjelder kun for bestemte konstruksjoner, varianter eller alternativer. Forutsetningen for at avsnittet er gyldig, er oppgitt først i overskriften med "Kun ved …".
Informasjon om produkthåndboken
Les produkthåndboken nøye før du starter arbeidet. Se også andre produkthåndbøker for tilbehør og komponenter.
Deretter oppbevares produkthåndboken i nærheten av kranen. Den må være tilgjengelig for alle som arbeider med eller på kranen.
Produkthåndboken skal alltid leveres videre sammen med kranen ved salg, utleie o.l.
Riktig bruk
ABUControl er en modulær kranstyring basert på en sentral PLS og forskjellige CAN-bussapparater som kommuniserer med hverandre via et CAN-bussnettverk. Den brukes til styring av en ABUS-traverskran med én eller flere løpekatter med fjernstyringen ABURemote eller hengebryteren ABUCommander.
- ABUControl en modulær og sammenkoblet styring. Alle komponenter i ABUControl er tilpasset og innstilt til hverandre. Enkelte CAN-bussapparater eller andre komponenter skal kun skiftes ut med originale reservedeler av samme type.
- ABUControl må kun brukes med de spesifikke innstillingene fra ABUS-fabrikken.
- ABUControl skal kun brukes på ABUS-traverskraner. Ikke koble den til eksterne produkter.
- Innstillinger i KranOS skal kun utføres av kvalifisert personale.
Forskrifter
Under produksjonen er anlegget bygget og testet iht. alle europeiske normer, regler og forskrifter. Hvilke prinsipper som legges til grunn for konstruksjon og bygging av kranen, er oppgitt i samsvarserklæringen eller monteringserklæringen. Disse prinsippene må også overholdes ved montering, drift, testing og vedlikehold, det samme gjelder gjeldende bestemmelser om arbeidssikkerhet.
Hvilke forskrifter som gjelder i hvert enkelt tilfelle, avhenger mye av bruken av kranen og av forskrifter som er spesifikke for hvert enkelt land. Kontroller og overhold gjeldende og aktuelle forskrifter og bestemmelser om arbeidssikkerhet! Se også samsvarserklæring eller monteringserklæring.
Garanti
- ABUS overtar ikke ansvar for skader som skyldes feil bruk, personale uten tilstrekkelig utdannelse, ikke forskriftsmessig utført arbeid, endringer, ombygginger eller andre endringer på kranen eller krankomponenter som ABUS ikke har gitt tillatelse til.
- Garantiansvaret bortfaller hvis komponenter er blitt endret på eget ansvar, hvis kranen eller kranens komponenter monteres, brukes eller vedlikeholdes annerledes enn slik det er beskrevet i denne produkthåndboken eller hvis hvis det ikke blir brukt originale ABUS-reservedeler.
- Sikker bruk av kranen eller kranens komponenter er kun garantert når det blir brukt originale ABUS-reservedeler.
Råd om sikkerhet
Følg disse rådene for sikker omgang med kranen. Spesielle farehenvisninger finnes i avsnittet der faren forekommer.
- Etter at nødstoppbryteren er trykket er det fremdeles livsfarlig høy spenning i kranstyringen og i løpekattstyringen.
- Før arbeider på kranen må strømledningen kobles fra. Vent i minst 15 minutter til spenningen er borte.
ABUControl
Apparatbeskrivelse
ABUControl består av:
- Kranstyring
- Løpekattstyring
- Absoluttvinkelgiver på vaiertrommelen
- Lastmålesystem på vinsj
- Absoluttvinkelgiver på løftemotoren (tillegg)
- Avstandssensoren på løpekatten eller -kattene (tillegg)
- Avstandssensor på kranen (tillegg)
- Ytterligere bevegelsesbegrensning (krysspakbryter og/eller refleksjonsfotocelle) (tillegg)
- LED-matriseindikator
- Videre krysspakbrytere for hallprofilstyring (tillegg)
- Hellingsmåler på løpekatten (tillegg)
Totalvisning kranstyring:
Kranstyringen er forskjellig oppbygd avhengig av kranen. Som orientering kan du bruke følgende bilde.
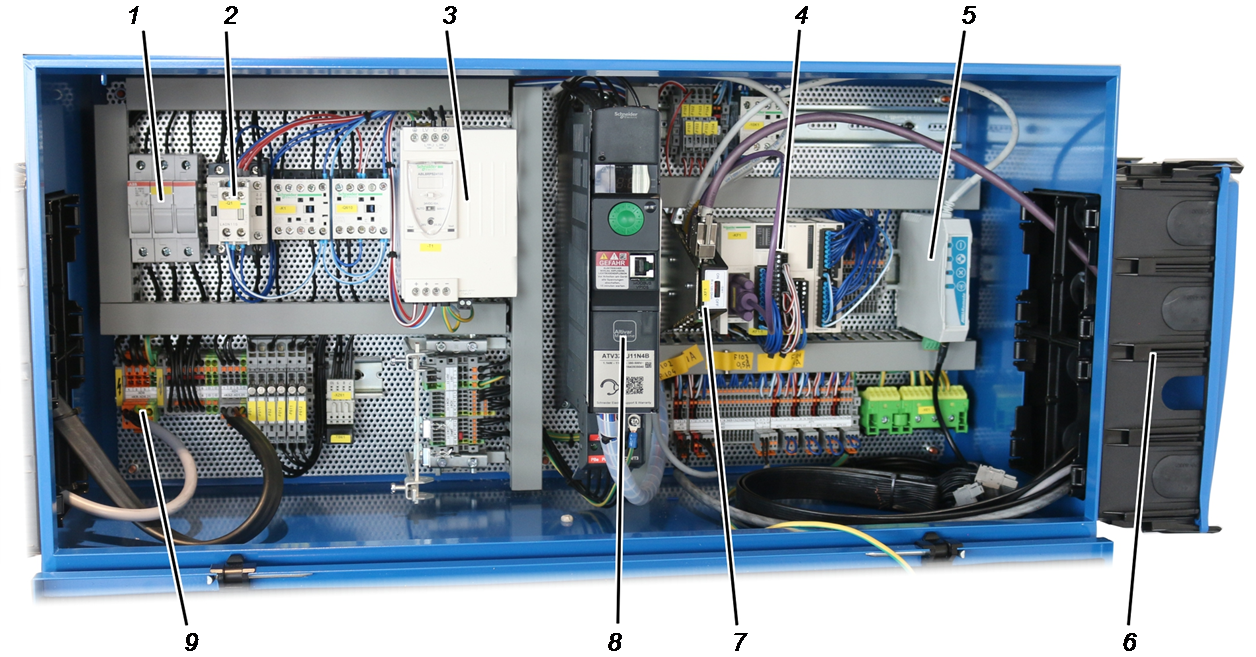
- 1: Hovedsikringsbryter
- 2: Hovedkontaktor
- 3: Nettdel
- 4: Analog/digital omformer for inn- og utgangssignaler
- 5: Mottaker ABURemote
- 6: Flenshus
- 7: CAN-fordeler
- 8: Frekvensomformer
- 9: Strømtilførsel
Totalskisse løpekattstyring:
Løpekattstyringen er forskjellig oppbygd avhengig av kranen. Som orientering kan du bruke følgende bilde.
1 2 3 4 5
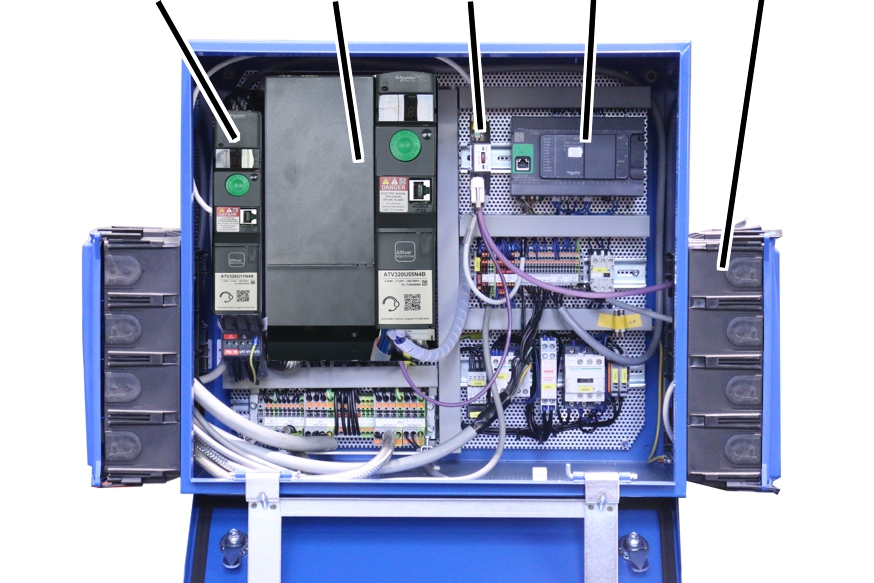
- 1: Frekvensomformer drivanordning for katt
- 2: Frekvensomformer vinsj
- 3: CAN-fordeler
- 4: PLS
- 5: Flenshus
Kun ved absoluttvinkelgiver "AWG"
Absoluttvinkelgiver "AWG" (på girendebryteren "GGS"):
- 1: Relé og stiftlist for ekstra koblingsoppgaver (alternativ)
- 2: Dreiebryter for apparatadresse (alternativ)
- 3: Knapp for tilbakestilling av apparatadressen
- 4: Kort
- 5: Bryter for termineringsmotstand
- 6: Tilkobling for CAN-bussnettverk og Modbus-nettverk
Kun ved absoluttvinkelgiver "Kübler"
Absoluttvinkelgiver "Kübler" (på girendebryter "GPK"):
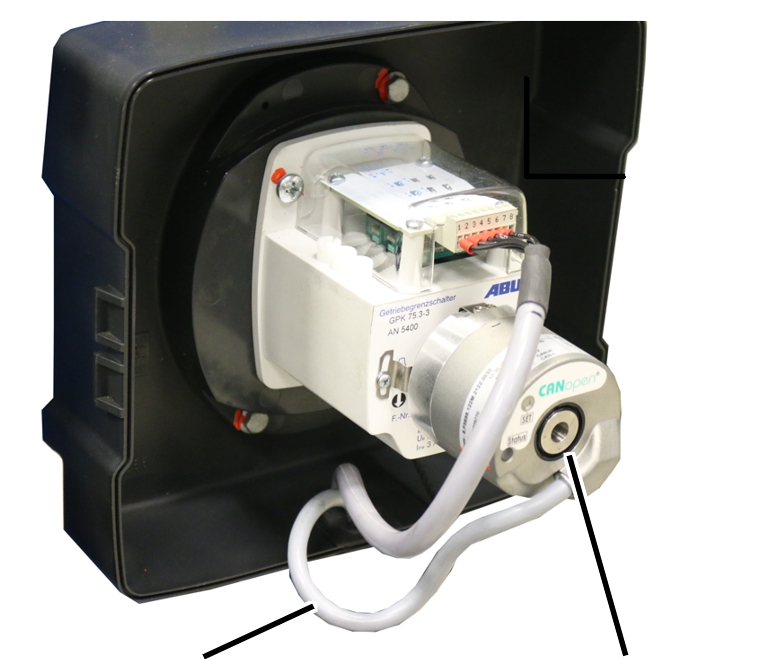
- 1: CAN-bussledning
- 2: Absoluttvinkelgiver "Kübler"
Ytelseskarakteristikker
ABUControl:
- ABUControl er en modulær kranstyring basert på utprøvde elektronikk-komponenter fra automatiseringsteknologien. De forskjellige modulene på kranen er koblet sammen i nettverk og gir dermed en intelligent styring av kranfunksjonene.
- ABUControl arbeider med en PLS som sentral prosesseringsenhet. Den evaluerer styreordrene fra fjernstyringen eller hengebryterne og alle tilbakemeldinger fra absoluttvinkelgivere, bevegelsesbegrensninger (krysspakbryter, fotoceller, ...) og andre moduler. Basert på dette styrer ABUControl drivverkene og vinsjdriften til kranen.
- Kjøreakslene (krankjøring og løpekattkjøring) er utstyrt med frekvensomformere. På denne måten muliggjør ABUControl en komfortabel innstilling av bevegelsesinnstillingene. På ønske kan også vinsjen utstyres med frekvensomformere slik at heiseverksinnstillingene også kan velges og stilles inn ved vinsjer.
- Krokposisjonen for vinsjen samt løftehastigheten registreres av en absoluttvinkelgiver. Slik vet ABUControl hvor raskt vinsjen roterer. Dette muliggjør noen komfortable tilleggsfunksjoner (f.eks synkronisering av vinsj). Den høyeste og laveste krokposisjonen registreres i tillegg med en elektromekanisk girendebryter.
- En kran med ABUControl styres med en ABURemote-fjernstyring. På denne måten kan enkelte tilleggsfunksjoner (f.eks. pendeldemping) betjenes komfortabelt fra senderen. Hvis kranen styres med en annen fjernstyring, er noen funksjoner (f.eks. pendeldemping) ikke eller kun begrenset tilgjengelig.
- Kun ved hengebryter (tillegg): Kranen kan også styres med en hengebryter. Noen funksjoner i ABUControl (f.eks. pendeldemping) kan ikke brukes eller kan kun brukes med begrensninger med hengebryter.
- På LED-matriseindikatoren vises forskjellig driftsinformasjon for ABUControl. Den viser også statusmeldinger og feilmeldinger for de forskjellige krankomponentene, slik at rask og enkel feilretting er mulig.
- Kun ved dobbel løftehastighet (tillegg): Med dette alternativet kan løftehastigheten økes opp til 200 % (= fordobles). Dermed kan du arbeide raskere med kranen. Maksimalt mulig ekstra løftehastighet (fra 100 %) er avhengig av den påhengte lasten.
- Kun ved super-finløft (tillegg): Med denne funksjonen kan du løfte og senke spesielt langsomt med vinsjen. Dette muliggjør en svært nøyaktig posisjonering av lasten. Super-finløft kan kobles inn og ut med en sender eller på en hengebryter.
Ved vinsjdrift med polomkobling kobles frekvensomformeren fra viklingen for rask løftehastighet til viklingen for langsom løftehastighet ved aktivert super-finløft.
Ved vinsjdrift uten polomkobling med kun én vikling (f.eks GM7000.2) blir turtallet til løftemotoren overvåket med frekvensomformeren av en separat absoluttvinkelgiver, og dermed er fullt dreiemoment også mulig ved svært lave løftehastigheter, slik at lasten kan holdes stille selv uten brems.
KranOS:
- KranOS er et grafisk brukergrensesnitt, som du stiller inn ABUControl med.
- Kranfører og (opplært) reparatør kan få tilgang til KranOS med en datamaskin (f.eks. bærbar PC, nettbrett) for å endre innstillinger og vise driftsdata.
- For tilgang til KranOS er det ikke nødvendig med spesiell programvare eller en app. Tilgang skjer via en vanlig nettleser.
- Tilgangen til KranOS (untatt visning av driftsdata) er beskyttet med brukernavn og passord. De forskjellige brukerne har forskjellige brukernivåer. Jo høyere brukernivå, desto flere innstillinger kan hentes opp og endres.
Kabling og programmering av ABUControl:
- ABUControl består av en sentral programerbar logisk styring (PLS) og mange CAN-bussapparater (f.eks. absoluttvinkelgiver, frekvensomformer,…), som kommuniserer med hverandre via et CAN-bussnettverk.
- ABUControl er bygd opp av modulære standard-industrikomponenter, som ved behov lett kan skiftes ut enkeltvis. Dermed er det ikke nødvendig med utskifting av hele styringen ved feil. Du kan skifte ut enkeltkomponenter på en målrettet måte.
- Alle moduler i ABUControl er forbundet med hverandre med pluggkoblinger. Slik kan modulene raskt kobles fra hverandre.
- Alle kraner med ABUControl har kundespesifikk parameterinnstilling. På denne måten kjenner styringen den nøyaktige utformingen av den aktuelle kranen og de valgfrie utstyrskomponentene.
- CAN-bussapparatene programmeres fra sentrale PLS etter en utskifting. Dette skjer automatisk eller ved hjelp av en aktuell funksjon i KranOS, avhengig av apparatet.
- Etter en utskifting må sentral PLS programmeres med et SD-kort med den kundespesifikke programmeringen. På denne måten beholdes de kundespesifikke dataene for kranen.
- ABUControl er konstruert EMC-sikker fra bunnen av. Dermed hindrer du på en effektiv måte forstyrrelser på grunn av elektromagnetiske bølger fra andre apparater og industrianlegg.
- Ved utgangene og inngangene til sentral PLS, frekvensomformer og analog/digital omformer kan du kontrollere styresignalene med vanlige måleapparater.
- I tillegg til CAN-bussnettverket er noen komponenter forbundet med hverandre via et Ethernet-nettverk. Dette er blant annet en WLAN-modul, som bygger opp et WiFi-nettverk for å opprette forbindelse fra en bærbar PC eller et nettbrett til PLS. Hvis det brukes andre Ethernet-nettverksapparater (f.eks. data-radiomodul), blir alle Ethernet-nettverksapparater koblet til en Ethernet-bryter som fordelere.
- I tillegg til CAN-bussnettverket er kan noen komponenter være forbundet via et Modbus-nettverk.
Synkronisering av løpekattkjøring:
- Ved mer enn én løpekatt på kranen regulerer ABUControl den synkrone kjøringen av alle løpekatter ved felles drift. På denne måten har løpekattene samme kjørehastighet, samt akselerasjons- og bremsetid ved felles drift i smaletoleranser.
- Med synkronisering av løpekattkjøringen blir transport av en felles last sikrere.
- Synkronisering av løpekattkjøringen fungerer også når løpekattene har forskjellige størrelser og (betraktet separat) forskjellige maksimale kjørehastigheter.
- Synkronisert løpekattkjøring er mulig for opp til tre løpekatter per kran.
Ved tandemdrift: Synkronisert løpekattkjøring er mulig på begge kranene i tandemdrift for opp til to løpekatter per kran.
Synkronisering av vinsj:
- Ved mer enn én vinsj på kran og frekvensomformere regulerer ABUControl den synkrone løftingen og senkingen i felles drift. Dermed har vinsjene lik løftehastighet, akselerasjonstid og bremsetid ved felles drift i smale toleranser.
- Med heiseverkssynkronisering blir transport av en felles last sikrere.
- Heiseverksynkronisering fungerer også når vinsjene (betraktet separat) har forskjellige maksimale løftehastigheter.
- Heiseverksynkroniseringen utligner også forskjellige belastninger på vinsjene ved ujevn lastfordeling. Dermed blir også en ujevnt fordelt last løftet og senket synkront av alle vinsjer.
- Heiseverkssynkronisering er mulig for opp til tre vinsjer per kran.
Ved tandemdrift: Heiseverkssynkronisering er mulig på begge kranene i tandemdrift for opp til to vinsjer per kran.
- Ved tvilling-løfteanordninger: I området ved bremsefasen før den høyeste krokposisjonen er synkroniseringen deaktivert. Dermed garanteres det at vaieren vikles opp jevnt på begge vaiertromlene.
Bevegelsesinnstillingene:
- Ved drivanordninger med frekvensomformere: ABUControl tillater en tilpasning av styringen for drivanordningene. Dermed kan vinsjdrift og drivanordning tilpasses egne vaner både når det gjelder akselerasjon og bremsing, og maksimal- og minimalhastighet.
- Parametrene for innstilling er da begrenset slik at kranen kun kan stilles inn i de sikre grensene. Ved for kraftig akselerasjon kan bærekonstruksjonen f.eks. ellers (bygningen) bli for sterkt belastet.
- I styringen av bevegelsesinnstillinger i KranOS kan du skifte mellom trinnløs og totrinns bevegelsesinnstillinger.
- Dermed kan forskjellige kraner tilpasses til hverandre i dine bevegelsesinnstillinger, for å oppnå en lik oppførsel.
Overlastsikringen:
- ABUControl registrerer den påhengte lasten på alle vinsjene og overtar overlastsikringen til alle vinsjer enkeltvis og totallasten til kranen. Videre overvåker den dreieretningen og turtallet til alle vinsjer og kobler sikkert ut i tilfelle overlast.
- ABUControl måler den påhengte lasten direkte.
- For registrering av lasten brukes det et lastmålesystem. Det består av en lastsensor eller en målebolt.
- Lastmålesystemet brukes fortrinnsvis til å fastslå en overlast på kranen, og ikke til nøyaktig veiing av en påhengt last. Også ved en lastindikering i senderen eller via LED-matriseindikator, er lastindikeringen kun for grov vurdering av lasten. Lastmålesystemet kan ikke kalibreres. Lastmålesystemet har en nøyaktighet på ±2 % til 5 % av den maksimale bærekapasiteten til kranen.
Hallprofilstyring ved hjelp av krysspakbryter (variant):
- Hallprofilen omfatter alle kjennetegn til en hall, som kan påvirke krankjøringen, løpekattkjøringen og løfting/senking av kranen. Til dette hører start og slutt av kranbanen, hindringer, sperrede områder, kranluker og lignende.
- Hallprofilstyringen av ABUControl muliggjør tilpasning og begrensning av eller kranaksler avhengig av hallprofilen. F.eks. kan hastigheten reduseres før hindringer eller det kan legges inn mellomstopp i bestemte posisjoner. Ut over dette kan områder sperres fullstendig for kryssing eller det kan ordnes dellastområder i en hall.
- Hvis kranen er utstyrt med en hallprofilstyring, blir også koblingspunktene for for- og endestopp til kranen og løpekatten integrert i hallprofilen.
- For registrering av posisjon til kran og løpekatt brukes det krysspakbrytere.
- For registrering av posisjonen til vinsjen brukes det en absoluttvinkelgiver.
- For registrering av lasten brukes det et lastmålesystem. Det består av en lastsensor eller en målebolt.
Hallprofilstyring via kranposisjon (variant):
- Hallprofilen omfatter alle kjennetegn til en hall, som kan påvirke krankjøringen, løpekattkjøringen og løfting/senking av kranen. Til dette hører start og slutt av kranbanen, hindringer, sperrede områder, kranluker og lignende.
- Hallprofilstyringen av ABUControl muliggjør tilpasning og begrensning av eller kranaksler avhengig av hallprofilen. F.eks. kan hastigheten reduseres før hindringer eller det kan legges inn mellomstopp i bestemte posisjoner. Ut over dette kan områder sperres fullstendig for kryssing eller det kan ordnes dellastområder i en hall.
- Hvis kranen er utstyrt med en hallprofilstyring, blir også koblingspunktene for for- og endestopp til kranen og løpekatten integrert i hallprofilen.
- For å registrere posisjonen til kran og løpekatt brukes det et målesystem for absoluttverdi. Dette kan f.eks. realiseres via laseravstandssensorer eller et magnetbånd i slipeledningen.
- For registrering av posisjonen til vinsjen brukes det en absoluttvinkelgiver.
- For registrering av lasten brukes det et lastmålesystem. Det består av en lastsensor eller en målebolt.
- Hindringene kan opprettes, innlæres, behandles eller slettes i KranOS.
- En hindring defineres og opprettes som blokk via to hjørnepunkter.
Dersom en hindring er mer kompleks, kan den settes sammen av flere blokker og alltid opprettes via de to hjørnepunktene. Det må tas hensyn til at blokkene overlapper hverandre, da målesystemene har en viss toleranse.
Pendeldempingen:
- Pendeldempingen reduserer tydelig pendelbevegelsen til lastkroken ved kjøring av løpekatt og kjøring av kran.
- Pendeldempingen er basert på matematiske beregninger. Kjørehastigheten til kran og løpekatt tar da hensyn til krokposisjon og avstanden fra lastkroken til lastens tyngdepunkt (og dermed lengden til festemidlet). Fremdriftsmotorene akselereres og bremses da av ABUControl slik at kjørebevegelsen motvirker pendelbevegelsen og pendelbevegelsen dermed blir dempet.
- Pendeldempingen kan kobles på og av via ABURemote. Den innstilte verdien for avstanden fra lastkroken til lastens tyngdepunkt kan forandres via ABURemote.
- Pendeldemping kan kun ved hjelp av matematiske beregninger redusere pendlingen ved akselerasjon og bremsing. Utvendige påvirkninger som vind, anslag mot hindringer eller lignende, kan ikke utlignes.
- Akselerasjons- og bremsestrekningene til kran og løpekatt forandres ikke vesentlig av pendeldempingen.
- Pendeldempingen fungerer først og fremst kun ved en enkelt vinsj eller ved en kran med flere løpekatter i enkeltstyring, når den ikke benyttede løpekatten står i parkeringsposisjon (øvre løftegrensebryter tilkjøres uten lastkrok).
Ved felles drift av flere løpekatter eller i tandemdrift må pendeldempingen deaktiveres hver for seg.
Beregningen av pendeldempingen fungerer bare riktig når flere løpekatter kjøres i felles drift eller i tandemdrift hvis avstandene til tyngdepunktet for lasten på begge vinsjene er de samme. Med en jevn belastning må krokposisjonen og vaierens lengde tillegges samme totale lengde. Ellers kan det hende at pendeldempingen faktisk øker pendlingen av lasten.
Krokassistentene krokføring og kroksentrering:
- Med krokføringen kan lastkroken beveges manuelt.
Både kranen og løpekatten beveger seg i den retningen lastkroken svinges eller trekkes. - Med funksjonen kroksentrering stiller lastkroken seg automatisk loddrett over lasten når denne er festet og løftes. Dette gjør det enklere og raskere å plassere løpekatten loddrett. Dermed kan eventuelt skråtrekk reduseres.
- Krokføringen/kroksentreringen kan slås på og av via fjernstyringen ABURemote med en hurtigtilgangstast.
- Krokassistentene fungerer ved å måle vaierens avvik nøyaktig. Det er montert en hellingsmåler på festepunkttraversen, trommelkapslingen eller kattrammen, som måler vaierens avvik. Innrettingen av hellingsmåleren kan justeres i KranOS.
- For å kunne bruke funksjonen må du før oppstart gjennomføre en
kalibreringskjøring fra nederste til øverste utkoblingspunkt flere
ganger.
På denne måten fastsettes nullstillingen for hellingsmåleren. Kalibreringen av hellingsmåleren aktiveres i KranOS. - Krokassistentene fungerer kun ved bruk av en enkelt vinsj eller ved bruk av en kran med flere løpekatter i enkeltstyring, forutsatt at den ubrukte løpekatten ikke er valgt og står i parkeringsposisjon (øvre løftegrensebryter er aktivert av lastkroken).
- Hvis krokføringen/kroksentreringen er aktiv, kan ikke posisjoneringsstyringen aktiveres, dvs. at funkjonene ikke kan brukes samtidig.
Posisjoneringsstyring:
- Med posisjoneringsstyringen kan lastkroken føres til forhåndsdefinerte posisjoner (manuelt eller lineært) eller det kan kjøres en rute med opptil 8 rutepunkter. Enkelte posisjoner (manuelle eller lineære) kan opprettes eller endres i KranOS.
Posisjoner for en rute kan ikke opprettes eller endres i KranOS.
- Posisjonsstyringen slås på og av via ABURemote. Målposisjonene kan velges og lagres på senderen for ABURemote. Se i produkthåndboken "ABUS-fjernstyring ABURemote".
- Når posisjoneringsstyring PTP og innlæring PTP er aktivert, kan tilstanden til pendeldempingen ikke endres. Tilgangen til funksjonen for pendeldemping er sperret i disse modusene (hurtigtilgangstaster og meny).
- Ved PTP eller innlæring PTP vil en omstilling mellom enkelt/samlet føre til en feil, og prosessen kan ikke avsluttes på riktig måte.
- Aktiviteten til finløft kan ikke endres når posisjoneringsmodus PTP og innlæring PTP er aktivert.
Kollisjonsbeskyttelsen:
- Kollisjonsbeskyttelsen på kran og løpekatter forhindrer at to kraner (to løpekatter) med rask kjørehastighet eller med sakte kjørehastighet kan kollidere mot hverandre.
- Kollisjonsbeskyttelsen fungerer avhengig av den aktuelle bruken via en refleksjonsfotocelle eller via en avstandssensor med laserstråle.
- Refleksjonsfotocellene og avstandssensorene kan reagere følsomt på innvirkninger som støv, snø eller partikler i luften. Hvis lysstrålen eller laserstrålen brytes, bremser kranen eller løpekatten ned og blir stående.
Tandemkjøringen:
- Med tandemkjøringen kan to traverskraner med en felles last styres samtidig med kun én sender.
- Tandemkjøringen arbeider i kombinasjon med heiseverksynkronisering. ABUControl reguler da synkron løpekattkjøring og krankjøring i tandemdrift, og synkron løfting (tillegg). Dermed har kranen i kranakslene innen små toleranser den samme hastigheten, samt akselerasjonstiden og bremsetiden.
- Med tandemkjøringen blir transport av en felles last sikrere.
- Tandemkjøring fungerer også når kranene har forskjellige maksimale bærekapasiteter og (betraktet separat) forskjellige maksimale hastigheter.
- Med tandemkjøringen kan du løfte last som overskrider den maksimale bærekapasiteten til en enkelt kran. Siden lasten belaster begge kranene, kan begge kranenes bærekapasitet legges sammen, både ved kraner med identisk maksimal bærekapasitet og ved forskjellige maksimale bærekapasiteter. Ved ujevn lastfordeling blir den totale maksimale bærekapasiteten tilsvarende lavere.
- I tandemdrift forbindes ABUControl-styringene til begge kranene trådløst med hverandre via data-radiomodul og de overfører gjensidig driftsmodusene.
- De aktuelle parametrene (f.eks. "Acceleration time", "Braking time" og "Speed Maximum") blir sammenlignet mellom de to kranene og tilpasset i den grad det er mulig, slik at begge kranene er kompatible. Kjøreprofilen vil være likt innstilt for begge kranene (f.eks. "Step-less").
- Blant annet blir da alle grensebrytere på kran og løpekatt, løfteendebryter og overlastsikring evaluert i fellesskap. Stopper kranen i en kranaksel, stopper også den andre kranen i samme kranaksel. De andre kranakslene kan kjøres videre uten mellomstopp.
Den elektroniske parallellstyringen (tillegg):
- Den elektroniske parallellstyringen kan redusere ensidige belastninger og slitasje på sporkransene for løpehjulene. Dette skjer f.eks. når løpekatten med last i lastkroken står i venstre eller høyre ende av hovedbjelken og kranen kjører.
- Dette gjøres ved å måle avstanden til begge løpehjulene til en understellsbjelke i forhold til kranskinnen. Hvis kranen går skjevt (f.eks. ved ensidig belastning), utligner ABUControl automatisk dette igjen med forskjellig regulering av drivverkene til de to understellsbjelkene.
- Dermed kan slitasjen av sporkransene og kranbanen reduseres betydelig.
Girendebryteren:
Nedre løftegrensebryter
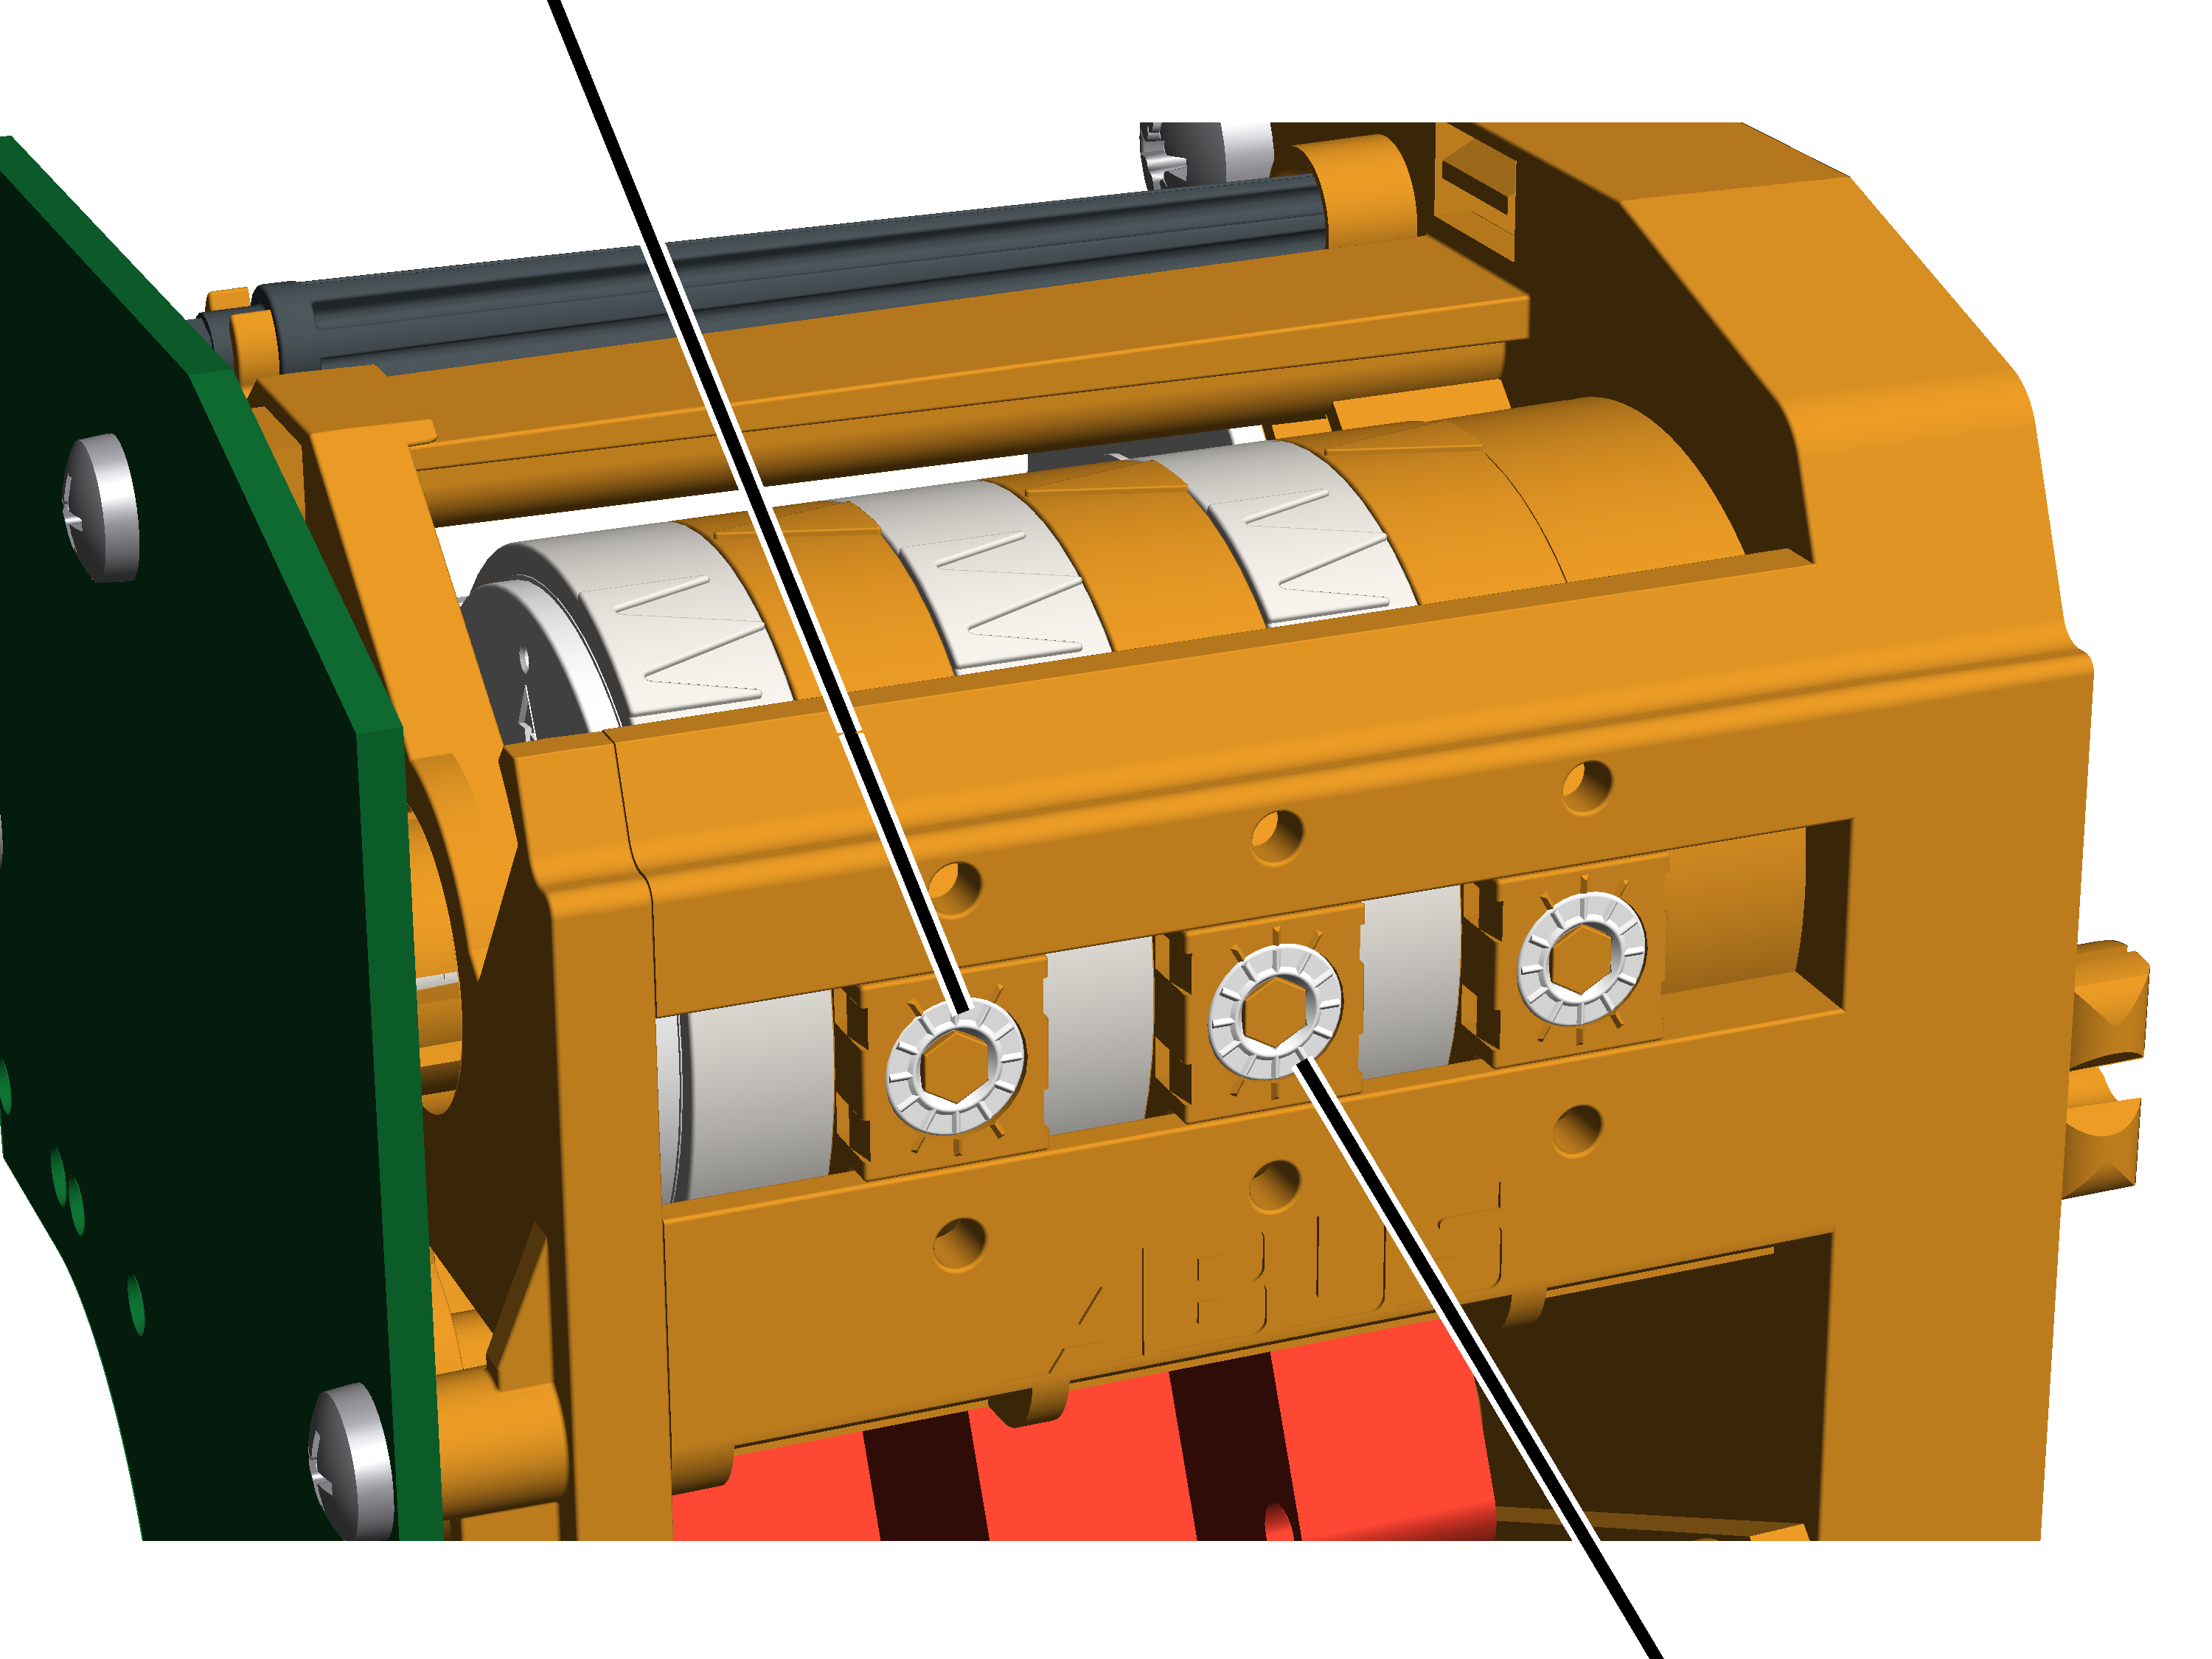
- Vaiertrekket har en girendebryter, som arbeider som en mekanisk løfteendebryter. Den er koblet direkte til vaiertrommelen. Den sørger for at lastkroken ikke kjøres forbi høyeste krokposisjon eller laveste krokposisjon.
- Det øvre koblingspunktet heter "Hoist limiter Top" (midtre justeringsskrue), det nedre koblingspunktet heter "Hoist limiter Bottom" (venstre justeringsskrue).
- Like før lastkroken når koblingspunktet til en løftegrensebryter, bremser ABUControl løftemotoren langsomt ned. Koblingspunktene til løftegrensebryteren blir på denne måten kun betjent med sakte løftehastighet.
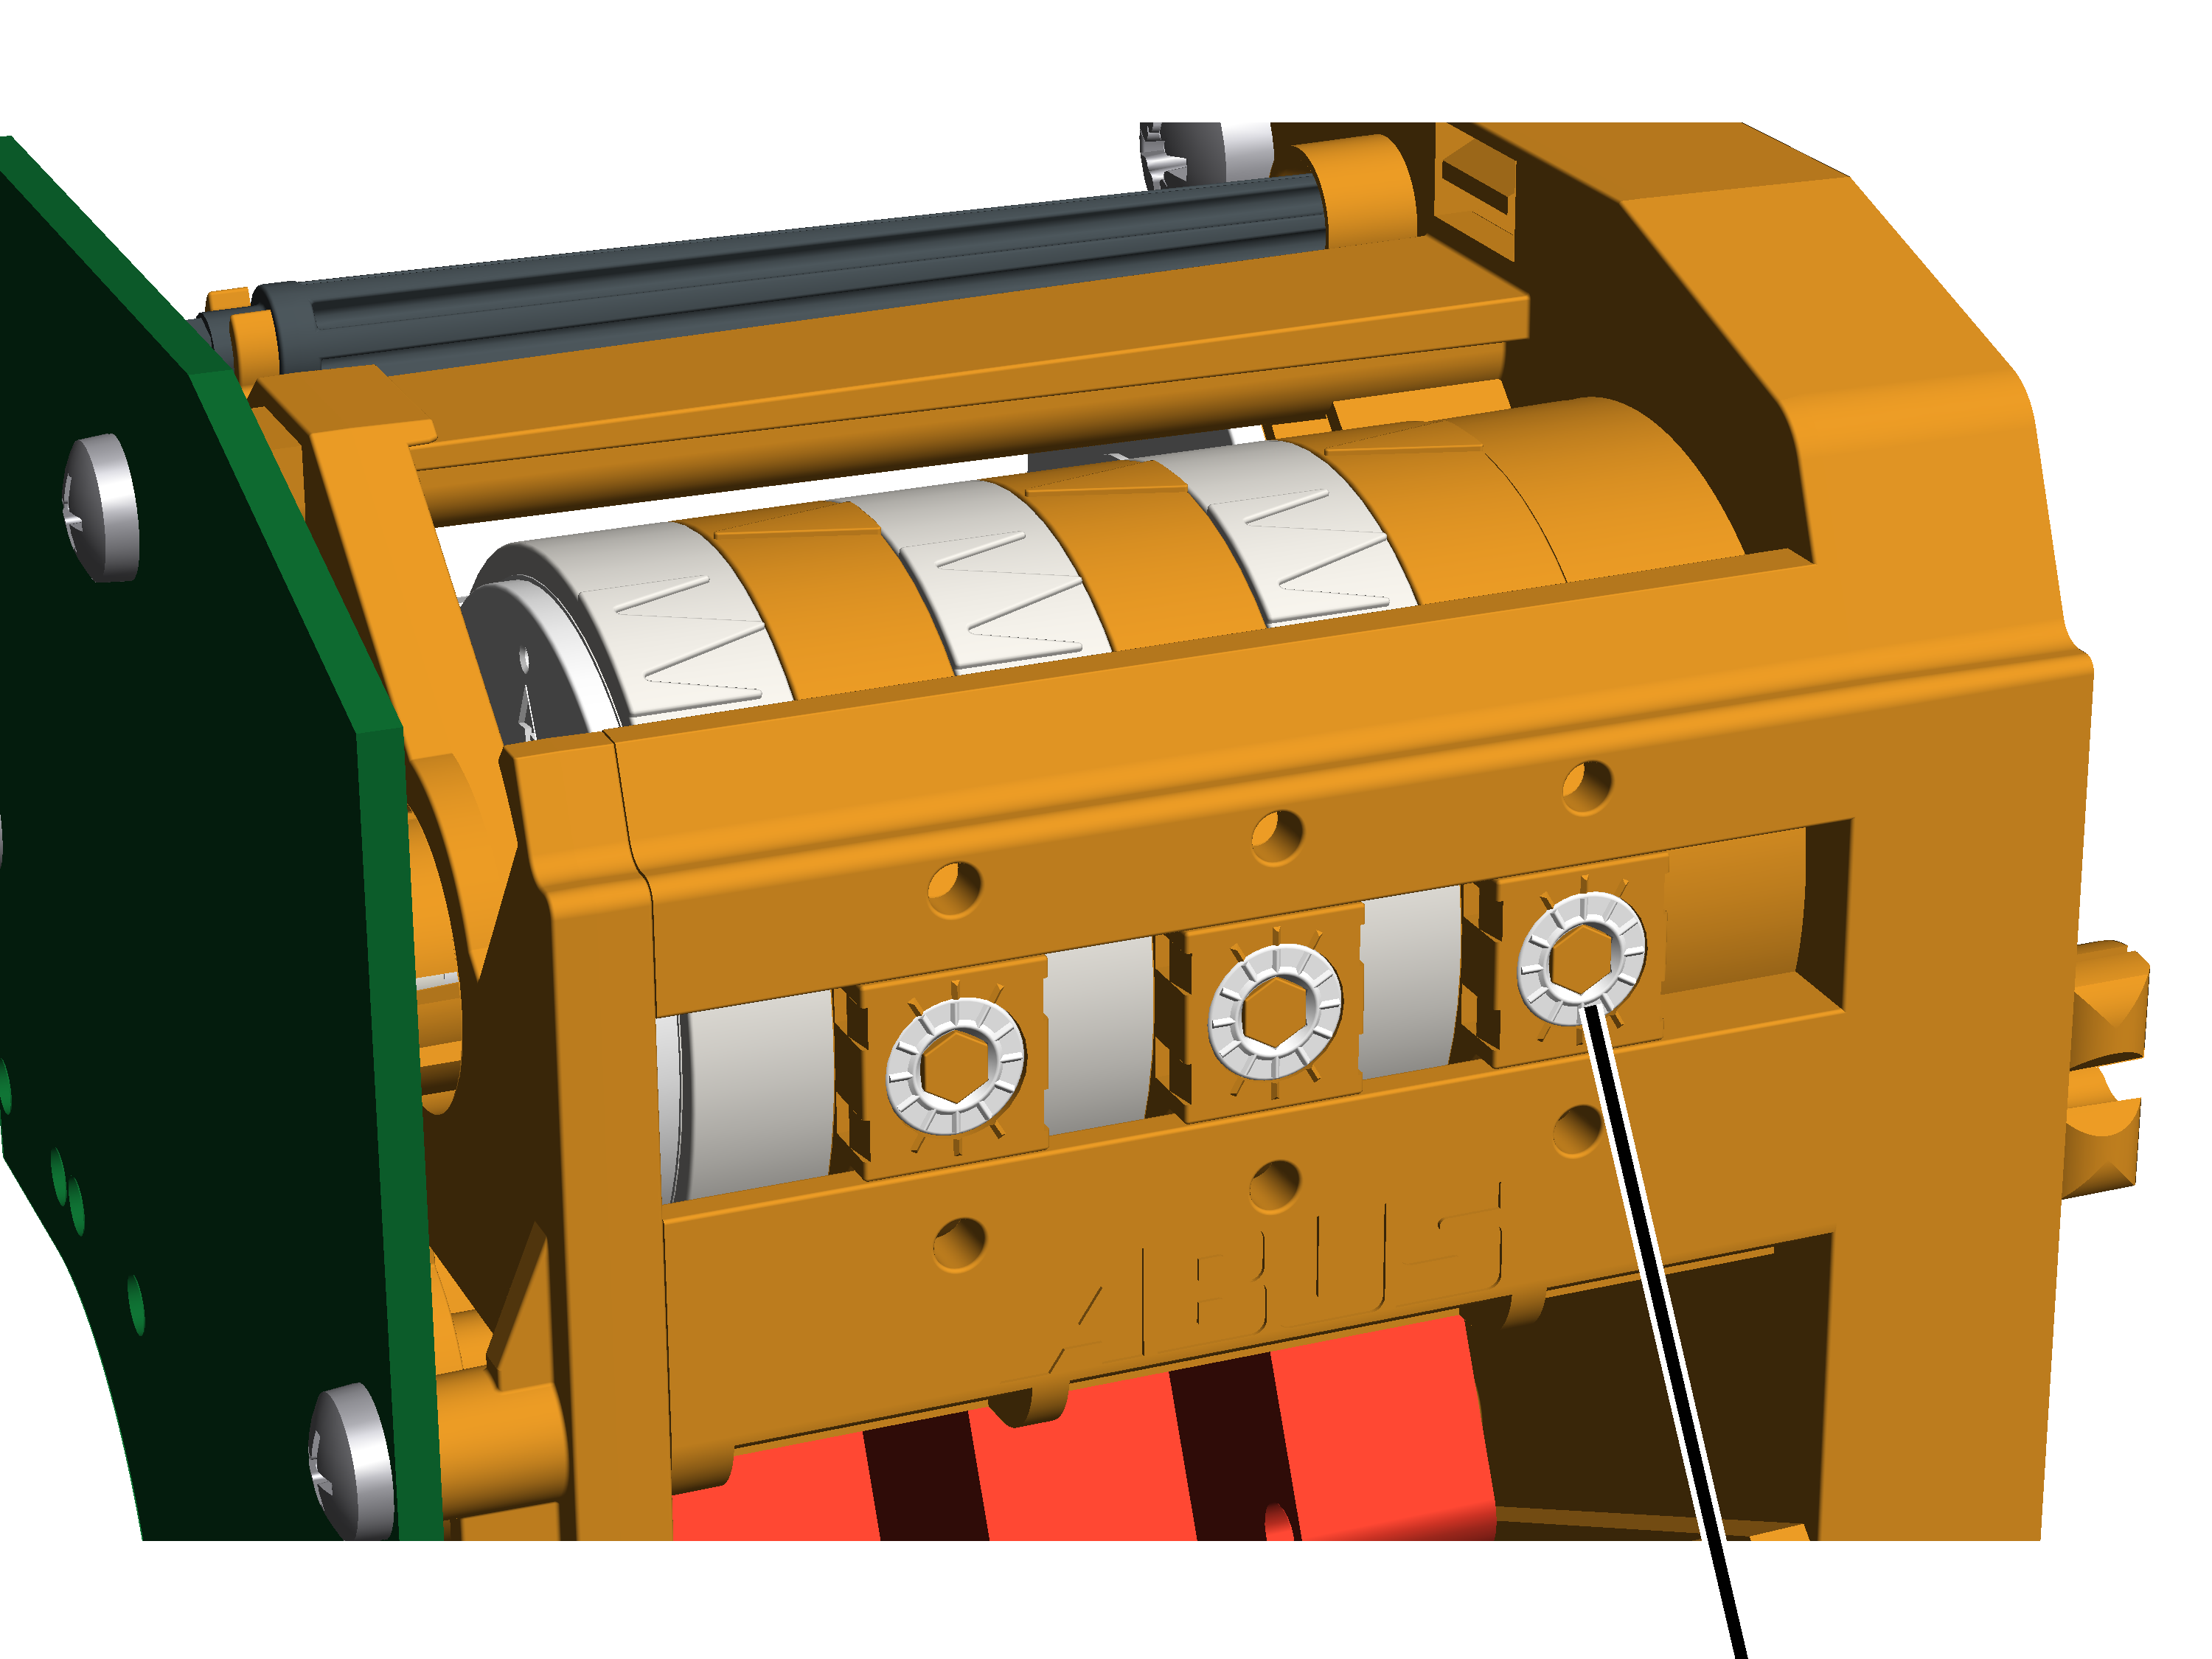
- For å øke sikkerheten ytterligere, har girendebryteren et ekstra koblingspunkt. Dette heter "Backup limiter" (høyre justeringsskrue). Den ligger over øvre løftegrensebryter, og fungerer som ekstra koblingspunkt ved løfting.
- Hvis øvre løftegrensebryter skulle svikte og lastkroken derfor kjører over koblingspunktet til øvre løftegrensebryter, slår ABUControl av hele kranen. Reserve-grensebryteren er innstilt og plombert ved fabrikken.
Girendebryter uten driftsmessig tilkjøring av øvre løftegrensebryter.
- Øvre løftegrensebryter skal ikke tilkjøres driftsmessig. Hvis den tilkjøres, blir lastkroken stående ved koblingspunktet til øvre løftegrensebryter. Koblingspunktet til reserve-grensebryteren ligger over koblingspunktet til øvre løftegrensebryter og kan derfor vanligvis ikke bli betjent.
- Hvis løfteendebryteren er feil innstilt eller har en teknisk feil kan det skje at reserve-grensebryteren likevel blir betjent. Da må reserve-grensebryteren forbikobles for å kunne slå på kranen igjen. Ta i så fall kontakt med ABUS Service. Se «ABUS-service».
Girendebryter med driftsmessig tilkjøring av øvre løftegrensebryter:
- Må du kjøre til høyeste krokposisjon driftsmessig, betjenes øvre løftegrensebryter oftere og kan dermed svikte. I dette tilfellet sørger reserve-grensebryteren for at kranen stoppes på en trygg måte. For å teste reserve-grensebryteren regelmessig har vaiertrekket en vribryter som øvre løftegrensebryter på vaiertrekket kan forbikobles manuelt med, og kranen slås på igjen manuelt e test av reserve-grensebryteren.
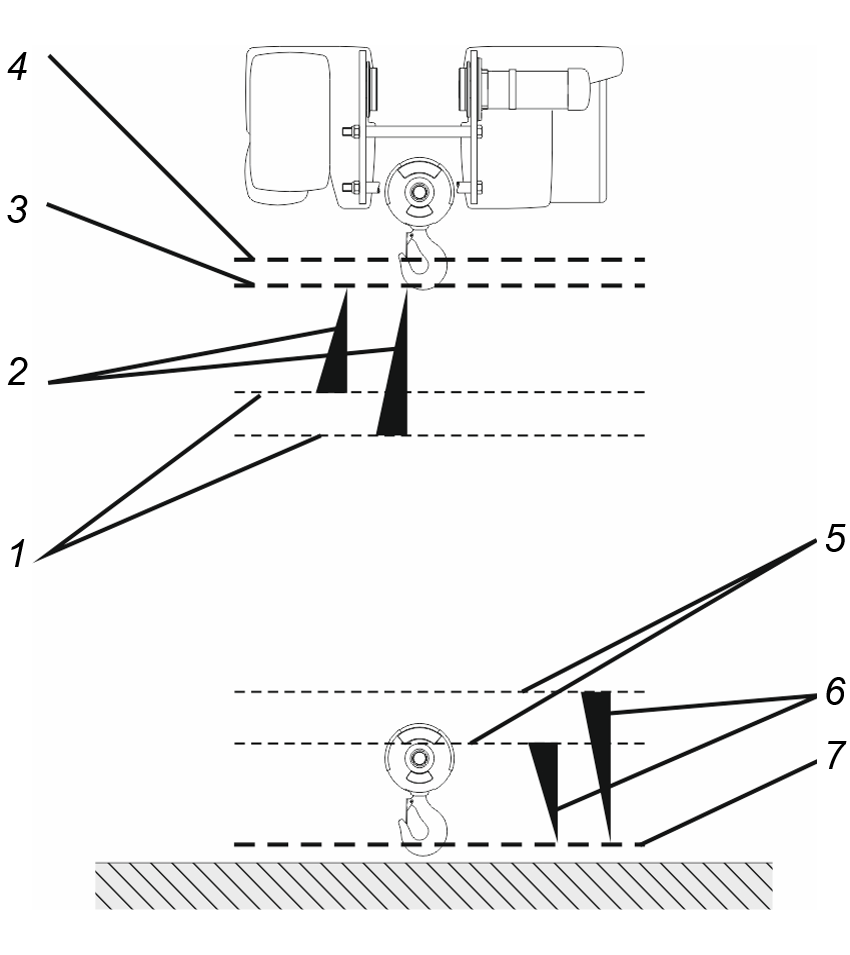
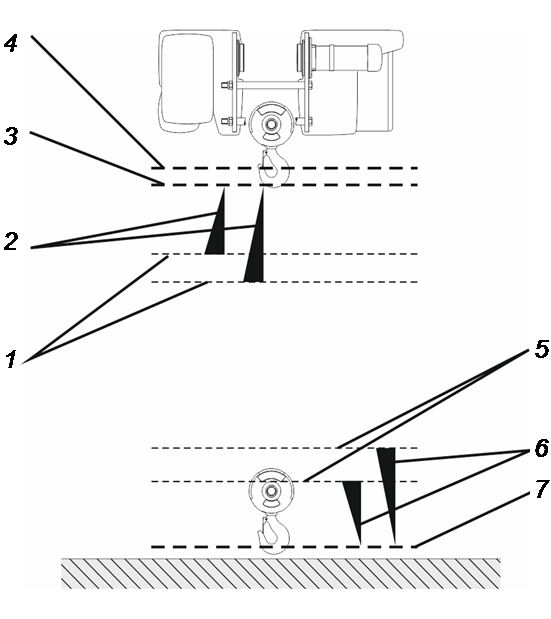
- 1: Like før høyeste krokposisjon begynner ABUControl bremsefasen til vinsjdriften. På hvilket punkt bremsefasen starter, beregner ABUControl individuelt hver gang, avhengig av den aktuelle løftehastigheten. Kjøre lastekroken raskt oppover, begynner bremsefasen tidligere. Kjører lastkroken langsommere oppover, begynner bremsefasen senere.
I visse tilfeller (f.eks. med traverser) kan det brukes en spesiell løfteendebryter. Starten på bremsefasen beregnes da ikke individuelt, men er basert på et spesifisert koblingspunkt.
- 2: Bremsefase. Hvor kraftig eller myk bremsefasen er, kan stilles inn i KranOS.
- 3: Koblingspunkt til øvre løftegrensebryter. Blir det betjent, blir lastkroken stående. Med den individuelle starten på bremsefasen og den innstillbare styrken til bremsefasen løftes lastkroken like før den når øvre løftegrensebryter kun med sakte løftehastighet.
- 4: Koblingspunktet til reserve-grensebryter. Blir den betjent, kobler ABUControl ut hele kranen.
- 5: Starten av bremsefasen, beregnet individuelt hver gang, avhengig av den aktuelle løftehastigheten.
- 6: Bremsefase.
- 7: Koblingspunkt til nedre løftegrensebryter.
Kasseringsprognosen:
- Kasseringsprognosen fra ABUControl brukes for beregning av når vaiere er klare til utskifting. Det beregner vaierens slitasje og støtter kontrolløren under de regelmessige kontrollene ved at systemet indikerer de vaierutsnittene som har den største slitasjen.
- Hovedårsaken til at vaieren slites på vaiertrekket, er antall runder. Dette er antall bøyninger, som et bestemt vaierutsnitt i løpet av tiden gjør over de enkelte vaierrullene på krokblokken og styrerulltraversen og på vaiertrommelen.
I tillegg til antall runder på ett vaierutsnitt har vekten til den aktuelle, påhengte lasten også en innvirkning på om det oppstår kabelbrudd eller ikke i det vaierutsnittet som akkurat bøyes i en runde.
- Under drift beregner ABUControl hvilken posisjon hvilket vaierutsnitt befinner seg i for øyeblikket. For vaierutsnittene som for øyeblikket går på eller av en vaierrull brukes den påhengte lasten som faktor, og den respektive slitasjen for dette vaierutsnittet lagres (og legges til de verdiene som allerede er lagret).
- Beregning av når vaieren er klar til utskifting er ingen erstatning for regelmessig kontroll eller for kranførerens kontroll av vaieren før arbeidet starter. Intervallene mellom de regelmessige kontrollene blir ikke forlenget. Det blir ikke tatt hensyn til utvendige skader (f.eks. mekaniske skader ved å trekke vaieren mot en gjenstand).
Tekniske spesifikasjoner
Elektrisk tilkobling: |
|||
|---|---|---|---|
Merkespenning |
380 V |
400 V |
415 V |
Driftsspenning |
370 - 400 V |
375 - 420 V |
380 - 435 V |
Nettfrekvens |
50 Hz |
50 Hz |
50 Hz |
Styrespenning |
24 V DC |
24 V DC |
24 V DC |
Elektrisk tilkobling: |
|||
|---|---|---|---|
Merkespenning |
440 V |
460 V |
480 V |
Driftsspenning |
425 - 460 V |
430 - 485 V |
445 - 505 V |
Nettfrekvens |
60 Hz |
60 Hz |
60 Hz |
Styrespenning |
24 V DC |
24 V DC |
24 V DC |
Omgivelsesbetingelser under drift: |
|
|---|---|
Omgivelsestemperatur |
-5 °C til 40 °C |
Omgivelsestemperatur (ved redusert innkoblingsvarighet) |
+40 °C til +65 °C |
Oppstillingshøyde |
Opp til 1000 m moh |
Med redusert innkoblingsvarighet og koblingsfrekvens kan ABUControl også benyttes ved en omgivelsestemperatur på +40 °C til +65 °C.
Drift ved høyere omgivelsestemperaturer:
Innkoblingsvarighet til drivanordning iht. merkeskiltet |
Endret innkoblingsvarighet ved omgivelsestemperaturer fra |
|---|---|
60 % |
30 % |
50 % |
25 % |
40 % |
20 % |
- Ved omgivelsestemperaturer fra +40 °C til +65 °C må innkoblingsvarigheten reduseres i henhold til tabellene.
Drift i høye omgivelser:
I høye omgivelser kjøles kranen dårligere ned pga. det lave lufttrykket.
- I større høyder må innkoblingsvarigheten reduseres.
Systemforutsetninger for datamaskin
For å kunne arbeide med KranOS er det nødvendig med en datamaskin (f.eks. bærbar PC, nettbrett). Enheten må oppfylle følgende systemkrav:
- WLAN-adapter (for å opprette en trådløs dataforbindelse til ABUControl)
- Vanlig nettleser (for opphenting av KranOS) med HTML5-støtte og JavaScript. Det beste valget er Google Chrome.
- På WLAN-adapteren må internettprotokollen TCP/IP være tilgjengelig. IP-adressen skal genereres automatisk (DHCP skal være aktiv). Begge delene er vanligvis tilfelle.
Kassere komponenter til ABUControl
Når komponenter i ABUControl skal kasseres:
- Demonter hele styringen så godt det lar seg gjøre.
- Ta hensyn til lokale forskrifter for deponering og resirkulering.
- Enkeltdelene sorteres etter materiale og deponeres på en miljøvennlig måte:
- Elektroniske komponenter deponeres som elektronisk avfall.
- Ledninger og stikkerforbindelser deponeres som elektronisk avfall.
- Kasser stålplatekapslingen som skrapmetall.
- Plastkapsling og plastdeler leveres inn til gjenvinning som plastavfall.
Logg inn og autentiser i KranOS
For å endre innstillinger på ABUControl, må du med en datamaskin med WLAN (f.eks. laptop, nettbrett) opprette en WLAN-forbindelse til ABUControl, for å kunne logge seg på KranOS.
Tilgangen til KranOS (untatt visning av driftsdata) er beskyttet med brukernavn og passord. De forskjellige brukerne har forskjellige brukernivåer. Jo høyere brukernivå, desto flere innstillinger kan hentes opp og endres.
Ved ABUControl finnes det to brukernivåer for tilgang til KranOS.
- Brukernivå [1] er "CUSTOMER" og omfatter leserettigheter. Dette muliggjør tilgang til diagnose- og visningsfunksjoner. Dette brukernivået er derfor fremfor alt relevant for kranoperatøren.
- Brukernivå [2] er "SERVICE" og omfatter rettigheter til innstilling av kranen. Dette brukernivået er dermed relevant for servicearbeider eller vedlikehold.
Eieren er ansvarlig for å bestemme hvilke personer eller hvilken personkrets som skal tildeles brukernavnene ("CUSTOMER" og "SERVICE" (aksept)) og de tilhørende passordene.
Opprett WLAN-forbindelse
Bildene viser en WLAN-forbindelse på en PC med Windows 10. Ved andre operativsystemer, på nettbrett og på smarttelefoner, opprettes WLAN-forbindelsen på annen måte.
- Plasser laptopen nærmest mulig kranen, for eksempel rett under kranen.
- Finn kranserienummeret til kranen som du skal opprette forbindelse med.
Kranserienummeret står for eksempel på et skilt på hovedbjelken.
- Om nødvendig: Aktiver WLAN-adapteren på laptopen.
Kranens WiFi-nettverkInnleggingsfelt for nettverksnøkkel
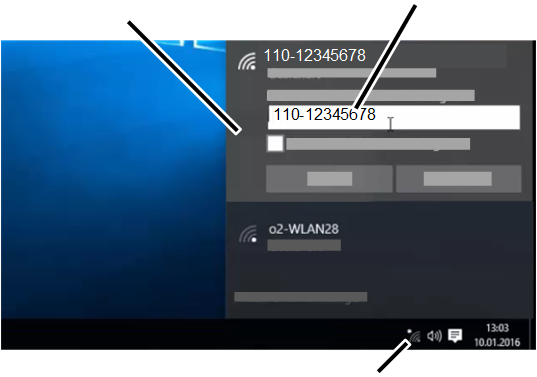
- På systemlinjen nede til høyre klikker du på symbolet for tilgjengelige WiFi-nettverk.
- I listen over tilgjengelige WiFi-nettverk velger du WiFi-nettverket med navnet (SSID) som tilsvarer kranserienummeret, og kobler til.
- Hver kran har et eget WiFi-nettverk.
- Nettverksnavnet (SSID) er identisk med kranserienummeret og er unikt.
- Som nettverksnøkkel legger du inn den samme tegnrekkefølgen på nytt (med eller uten bindestrek og/eller tomtegn, akkurat som ved nettverksnavnet (SSID)).
- Laptopen kobler seg til WLAN til ABUControl.
Logge inn i KranOS
Adresselinje med IP-adresse for tilgang til KranOS
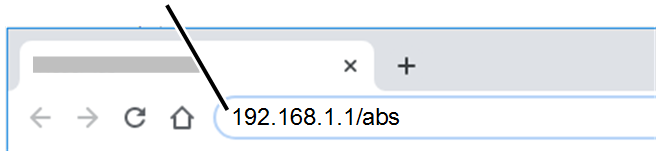
- Start nettleseren på datamaskinen
- I adresselinjen til nettleseren legger du inn adressen "192.168.1.1/abs".
Ved den andre av to kraner i tandemdrift: Legg inn "192.168.1.2/abs".
- Trykk tasten Enter.
Koplingsflate "Login"
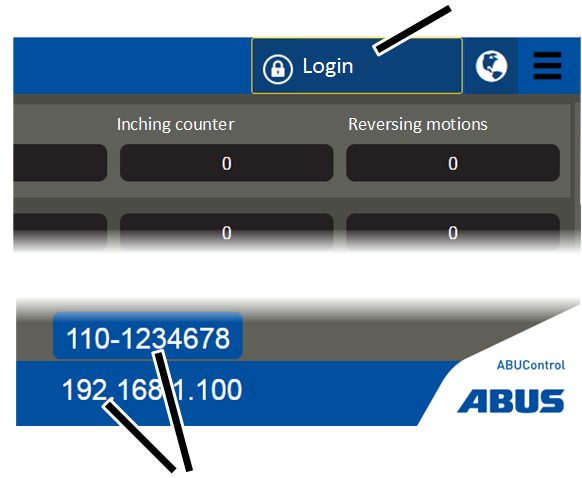
- Vinduet "Operating data" vises
Her kan du lese av de viktigste driftsdataene til kranen. Se "Lese av driftsdata og minne for total last".
- IP-adressen og kranserienummeret til kranen vises.
IP-adressen som vises her er IP-adressen til PLS. Dette er en annen IP-adresse enn IP-adressen for tilgang til KranOS i nettleser.
- Kontroller angitt IP-adresse og kranserienummer, og sikre at forbindelsen er opprettet med riktig kran.
I tvilstilfeller, veksle til en av kranaksene i KranOS og kontroller om den aktuelle bevegelsen vises på KranOS ved trykket knapp. Se "Vis status for kranaksene".
- Klikk på koplingsflaten "Login".
Logge på i KranOS
Innleggingsfelt "Password"Innleggingsfelt "User"
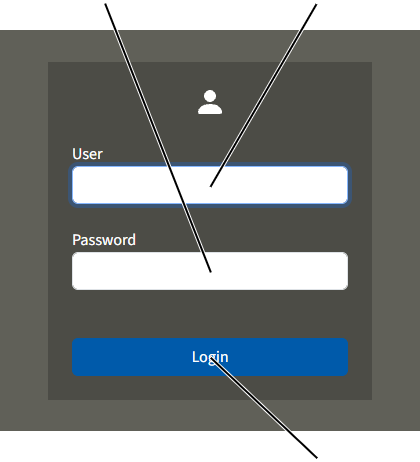
- Vinduet "Login" til KranOS vises.
- Bruk store bokstaver og skriv inn brukernavnet:
- Brukernavn for brukernivå [1]: "CUSTOMER"
- Brukernavn for brukernivå [2]: "SERVICE"
- Legg inn passord:
- Passord for brukernivå [1]: "CUSTOMER" (standard-passord)
Standard-passordet for forbrukeren "CUSTOMER" kan endres ved innlogging ved behov.
- Passord for brukernivå [2]: "SERVICE"
(standard-passord for første innlogging)
Standard-passordet for brukeren "SERVICE" kan endres ved behov. Det må også endres etter den første innloggingen. Se "Endre passord for KranOS ".
- Klikk på "Logg inn".
- Startvinduet vises.
Informasjon:
Hvis det ikke har blitt arbeidet på KranOS på 30 minutter, blir brukeren automatisk utlogget.
Hvis det inne er forbindelse til PLS:
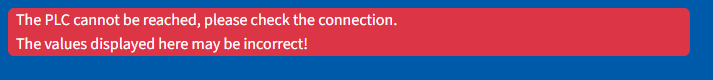
- Hvis forbindelsen til PLS er brutt, f.eks. på grunn av en skadet eller frakoblet kabel, er det ikke mulig å logge inn i KranOS.
- Advarselen "PLS kan ikke nås, kontroller forbindelsen. Verdiene som vises her, kan være feil" vises.
Forbindelse mellom KranOS og PLS
Forbindelsen til KranOS og PLS vises i startvinduet.
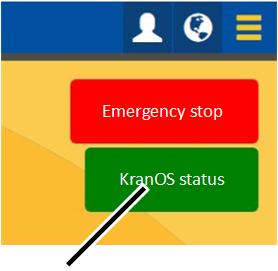
- Tekstfeltet "Status KranOS" viser tilstanden til forbindelsen fra KranOS til PLS:
- Tekstfeltet har grønn bakgrunn: Forbindelsen er opprettet.
- Tekstfeltet har rød bakgrunn: Forbindelsen er avbrutt. KranOS kann brukes, men de viste verdiene er muligens ikke riktige.
Gjenopprett forbindelse:
- Lukk nettleseren på datamaskinen.
- Åpne nettleseren på nytt.
- Logg inn på nytt på KranOS. Se "Logge inn i KranOS".
Tøm hurtigbufferen (cache) til nettleseren på datamaskinen:
Nettleseren lagrer data fra nettsteder som allerede har blitt besøkt i hurtigbufferen (cache). Dette gir deg raskere tilgang til Internett-sider. Med KranOS kan dette imidlertid føre til skjermproblemer. Derfor skal hurtigbufferen tømmes.
- I nettleseren "Google Chrome": Trykk Ctrl + Shift + Delete.
- Hurtigbufferen tømmes og forbindelsen opprettes på nytt ved neste oppkall av KranOS.
Betjene KranOS
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "SERVICE" (brukernivå [2]) eller "CUSTOMER" (brukernivå [1]) må være pålogget.
- Logg inn i KranOS brukeren "CUSTOMER" (brukernivå [1] eller "SERVICE" (brukernivå [2]). Se "Logg inn og autentiser i KranOS".
Visning i KranOS
Etter pålogging:
Koplingsflate "Back"Meny "User"
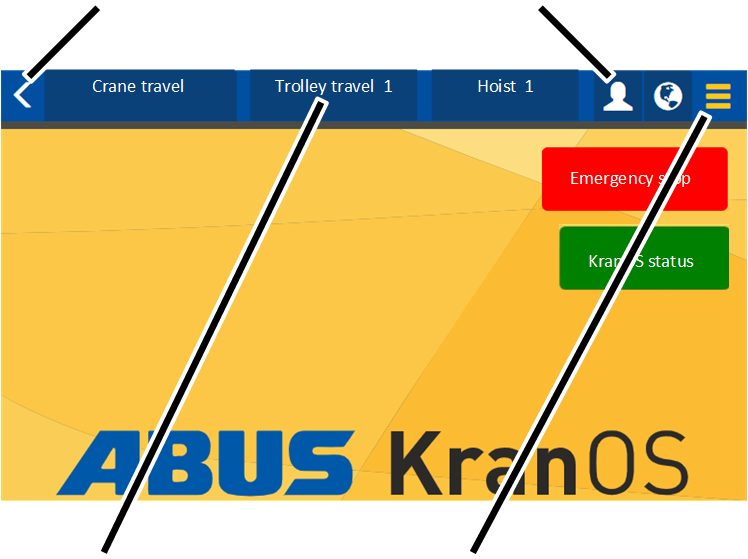
- Hovedmeny:
Her kan du for hver kranaksel (krankjøring, løpekattkjøring, vinsj) velge det tilhørende vinduet. Kun kranakslene som faktisk er tilgjengelige på kranen, vises.
- Menyen "Innstillinger" (tre vannrette stolper)
Tre vannrette stolper: Her vises en meny med menypunkter, passende til det aktuelle vinduet.
Tre svarte stolper: Det er ikke noen menypunkter tilgjengelig for det aktuelle vinduet.
- Koplingsflate "tilbake" (gul pil)
Her kan du gå tilbake til det tidligere viste vinduet.
- Meny "Bruker" (hvit figur):
Her vises en meny med menypunkter, som er aktuelle for den påloggede brukeren:
Endre passord: Se "Endre passord for KranOS ".
Utlogging: Se "Logge ut av KranOS ".
I ett av vinduene:
Tekstfelt og innleggingsfeltKoplingsflate (blå bakgrunn)
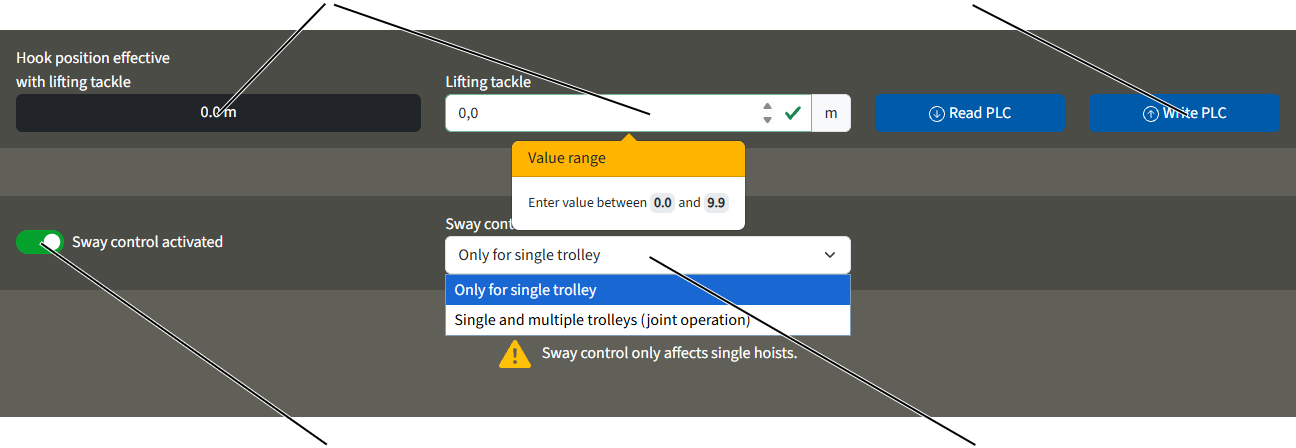
- Valgfelt (hvit bakgrunn): Her kan du velge en gitt verdi fra en liste. Se "Velge verdi".
- Innleggingsfelt (hvit bakgrunn): Her kan du legge inn tallverdier. Se "Legg inn verdien".
- Tekstfelt (mørk bakgrunn): Her vises tallverdier. De kan ikke forandres.
- Koplingsflate (blå bakgrunn): Man kan klikke på koplingsflater. De fører til et nytt vindu eller utfører en handling.
Hovedmeny (kranaksler)
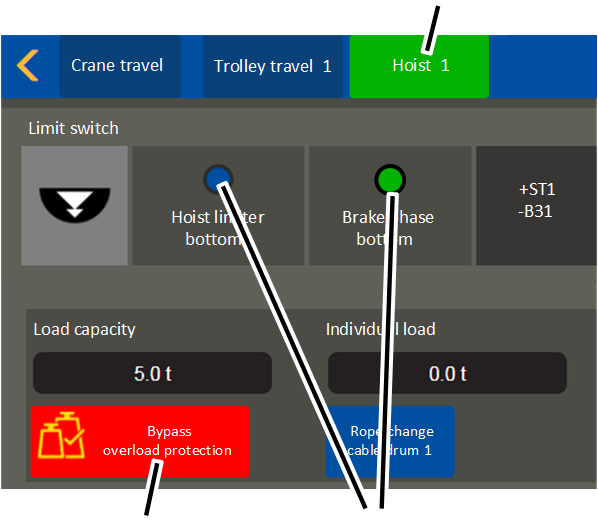
- Hovedmeny (kranaksler) (blå eller grønn bakgrunn):
- Styresignaler (blå eller grønn):
Klemme eller apparat vises med grønn bakgrunn: Spenning ligger an eller bevegelsesbegrensning er ikke tilkjørt.
Klemme eller apparat vises med blå bakgrunn: Spenning ligger ikke an eller bevegelsesbegrensning er ikke tilkjørt.
- Koplingsflate (rød bakgrunn): Koplingsflater med sikkerhetsrelevante funksjoner (f.eks. bypass overload protection) har rød bakgrunn når de kobles inn (er aktive).
Hent opp og avslutt meny og menypunkter
Hent opp meny og menypunkter:
Menypunkt for kranaksel "Crane travel"
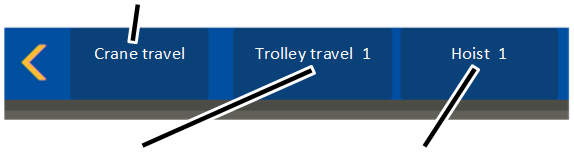
- I hovedmenyen klikker du på menypunktet for den ønskede kranakselen.
Det vises kun menypunkter for kranaksler som faktisk er tilgjengelige på kranen (f.eks. løpekatt 2).
Valgt menypunkt (kranaksel)Meny "Innstillinger"
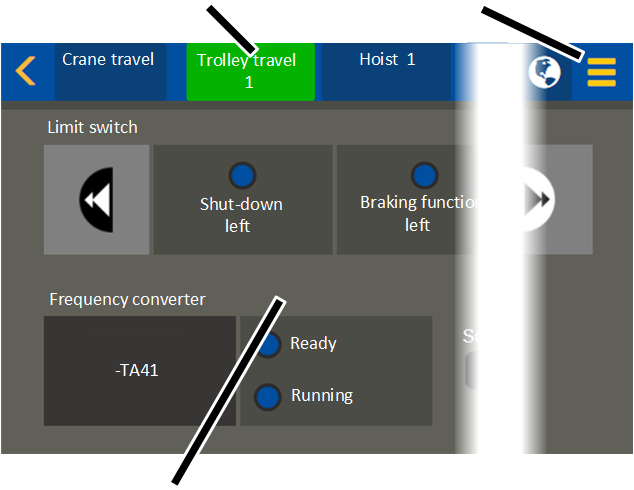
- Det utvalgte menypunktet (kranaksel) har grønn bakgrunn.
- I visningsområdet vises det aktuelle innholdet.
- Hvis det til det valgte menypunktet (kranaksel) finnes ytterligere menypunkter: Menyen "Innstillinger" er gul.
Skift til en annen meny:
Andre menypunkter (kranaksler)
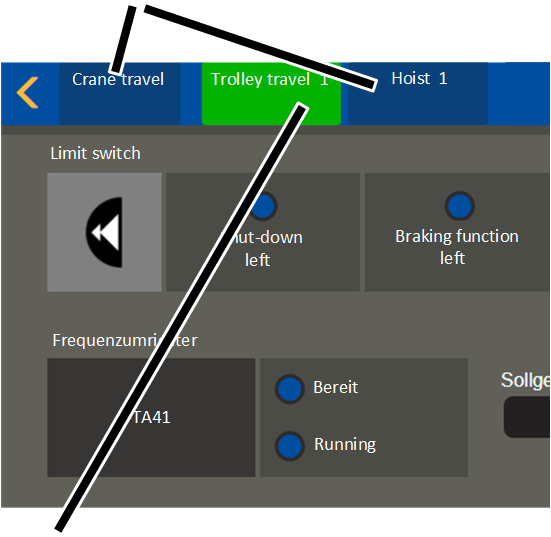
- Klikk på ett av de andre menypunktene (kranaksene) i hovedmenyen.
- Det nyvalgte menypunktet (kranaksel) vises med grønn bakgrunn.
- I visningsområdet vises det aktuelle innholdet.
Hovedmeny som valgfelt
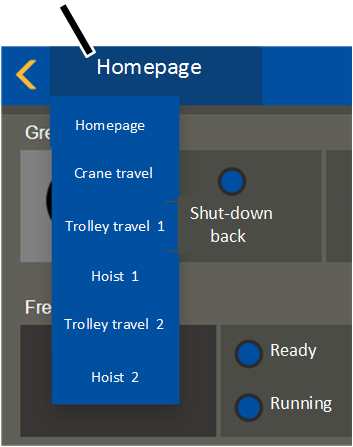
- På mindre display (f.eks. ved et nettbrett) vises hovedmenyen for kranakslene som valgfelt.
- Klikk på koplingsflaten "Homepage".
Hvis en annen kranaksel er kalt opp i stedet for homepage, vises denne på koplingsflaten.
- Hovedmenyen med kranakslene blir vist.
- Klikk på menypunktet for den ønskede kranakselen.
Kalle opp innstillinger:
Meny "Innstillinger"
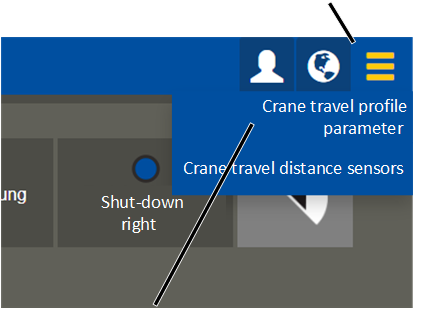
- Klikk på menyen "Innstillinger".
- Det vises en meny med menypunkter, passende til det aktuelle vinduet.
Gå tilbake til den forrige menyen:
- Klikk på koplingsflaten "Back".
- KranOS veksler til tidligere vist menypunkt.
Gå tilbake til startvinduet:
- Avhengig av vist vindu: Klikk en eller flere ganger på koplingsflaten "Back".
- Startvinduet vises.
Legg inn verdien
Ved noen funksjoner kan du legge inn tallverdier.
I vinduet vises et innleggingsfelt med hvit bakgrunn:
Innleggingsfelt med gul ramme og grønn krokInnleggingsfelt med gul ramme og grønt utropstegn
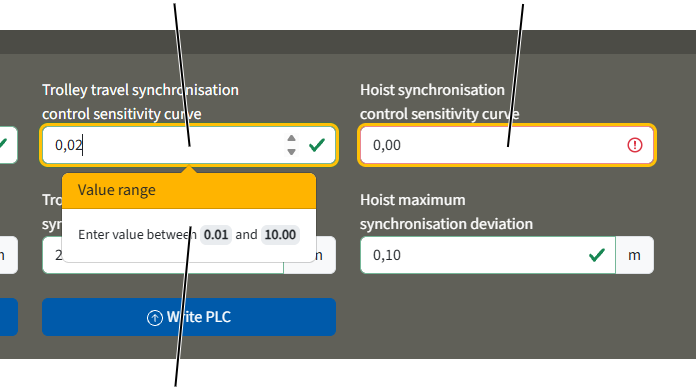
- Klikk på innleggingsfelt.
- Pilkoblingsfelt for å forandre verdiene vises.
- Under et ev. innleggingsfelt (hvis aktuelt) vises verdiområdet med minimum og maksimum tillatt verdi.
- Med tastaturet legger du inn ønsket verdi, eller du øker eller reduserer verdien med pilknappene.
- Ved siden av innleggingsfeltet vises en grønn hake, hvis den nye verdien ligger innenfor det tillatte verdiområdet.
- Ved siden av innleggingsfeltet vises et rødt kryss, hvis den nye verdien ligger utenfor det tillatte verdiområdet. I tillegg får innleggingsfeltet rød bakgrunn.
- En gul ramme vises rundt innleggingsfeltet, hvis en verdi er blitt forandret.
Verdien er fortsatt ikke lagret i ABUControl. Se "Lagre verdi i ABUControl".
Velge verdi
Ved noen funksjoner kan verdier (f.eks. forskjellige innstillinger) velges fra et valgfelt.
Valgfelt
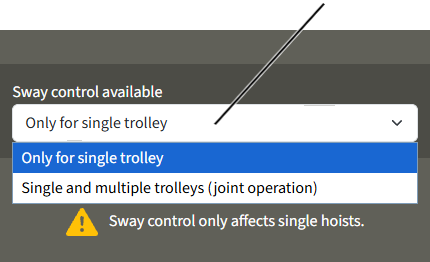
- I visningsområdet oppgis et valgfelt med en liten pil pekende nedover.
- I valgfeltet vises den aktuelle valgte verdien.
- Klikk på valgfeltet.
- Under valgfeltet vises de mulige verdiene.
- Klikk på ønsket verdi.
- Valgfeltet felles sammen og den nye verdien blir overført.
- En gul ramme vises rundt innleggingsfeltet, hvis en verdi er blitt forandret.
Verdien er fortsatt ikke lagret i ABUControl. Se "Lagre verdi i ABUControl".
Lagre verdi i ABUControl
Etter at én eller flere verdier er lagt inn eller valgt i et vindu, må verdiene overføres til ABUControl.
Hver gang når et vindu kalles opp, blir den aktuelle innstilte verdien lest ut fra ABUControl og vist. Hvis du legger inn eller velger verdier, men ikke lagrer dem, blir den opprinnelige verdien vist på nytt ved neste oppkall av vinduet, da den fortsatt er lagret i ABUControl.
Etter at nye verdier er lagt inn eller valgt:
Innleggingsfelt med gul ramme
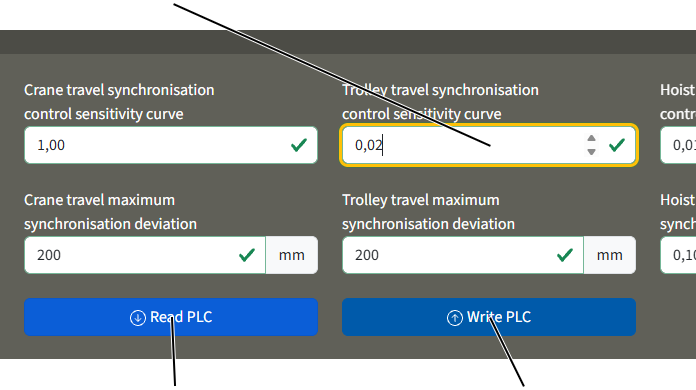
- En gul ramme vises rundt innleggingsfeltet eller valgfeltet, hvis en verdi er blitt forandret.
Forandre flere verdier:
- Trykk tasten TAB, for å gå til neste innleggingsfelt eller valgfelt.
Der kan du som tidligere beskrevet endre flere verdier.
- Den nye verdien er fortsatt ikke lagret.
Lagre enkelte eller alle verdiene:
- Trykk tasten ENTER.
eller
Klikk på koplingsflaten "Write PLC".
- Meldingen "Processing..." vises.
- En grønn hake vises midt på skjermen.
- Den nye verdien blir lagret i ABUControl.
I noen vinduer er det flere koplingsflater "Read PLC" og "Write PLC". Koplingsflaten gjelder da for området som er sammenfattet med samme farge (med forskjellige gråtoner).
Hvis verdiene ikke skal lagres:
- Klikk på koplingsflaten "Read PLC".
- De opprinnelige verdiene, som fortsatt er lagret i ABUControl, vises på nytt.
Hvis én eller flere verdier er ugyldige ved lagring:
- Ved siden av innleggingsfeltet vises et rødt kryss, hvis den nye verdien ligger utenfor det tillatte verdiområdet. I tillegg får innleggingsfeltet rød bakgrunn.
- En feilmelding vises.
Hvordan feilmeldingen ser ut, er avhengig av nettleseren som brukes.
- Så lenge kun en verdi er ugyldig ved lagring, blir ikke noen verdier på den aktuelle siden lagret.
Ved lagring blir et rødt kryss vist midt på skjermen:
- Ved lagring av verdiene er det inntrådt en feil.
- Last den aktuelle siden på nytt.
- Legg inn de ønskede verdiene på nytt.
- Klikk på koplingsflaten "Write PLC".
- Oppstår problemet på nytt, opprett forbindelsen mellom KranOS og PLS på nytt. Se "Forbindelse mellom KranOS og PLS".
Logge ut av KranOS
Hvis det ikke har blitt arbeidet på KranOS på 30 minutter, blir brukeren automatisk utlogget.
Til manuell avlogging:
Meny "User"Menypunkt "Logout"
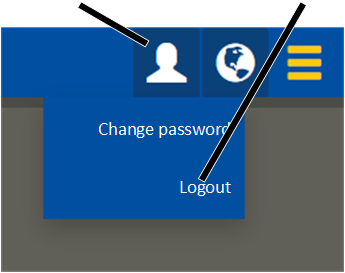
- Klikk på menyen "User".
- Menyen vises.
- Klikk på menypunktet "Logout".
- Brukeren blir logget av.
- Vinduet "Operating data" vises
Endre passord for KranOS
Standard-passordet "SERVICE" for brukeren "SERVICE" (brukernivå [2]) kan endres ved behov, dessuten må det endres etter første innlogging. Standard-passordet "CUSTOMER" for brukeren "CUSTOMER" (brukernivå [1]) kan endres ved behov.
Det nye passordet skal oppbevares på et trygt sted av operatøren (f.eks. i service-kontrollheftet i kran- eller løpekattreléboksen) og kun gis videre til den aktuelle personkretsen.
Oversikt: Navigasjon i KranOS |
|---|
Bruker "CUSTOMER" eller "SERVICE" 🡪 "Bruker" 🡪 "Endre passord" |
- Logg inn i KranOS brukeren "CUSTOMER" (brukernivå [1] eller "SERVICE" (brukernivå [2]). Se "Logg inn og autentiser i KranOS".
- Klikk på menyen "User".
- Menyen vises.
- Klikk på menypunktet "Change password".
Innleggingsfelt "New password"Innleggingsfelt "Old password"
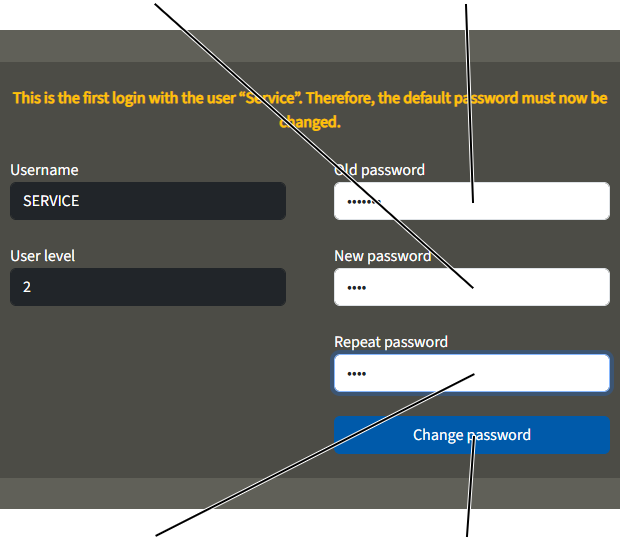
- Vinduet "Change password" vises.
- I innleggingsfeltet "Old password" legger du inn det tidligere passordet.
- I innleggingsfeltet "New password" legger du inn det nye passordet.
- I innleggingsfeltet "Repeat password" legger du inn det nye passordet på nytt for bekreftelse.
- Klikk på koplingsflaten "Change password".
- Passordet blir endret.
Merk:
Det endrede passordet må lagres på et egnet sted (f.eks. i service-kontrollheftet i kran- eller løpekattreléboksen). Standard-passordet "SERVICE" er ikke lenger gyldig hvis passordet har blitt endret. Hvis du glemmer det endrede passordet, kan du få ABUS-service til å tilbakestille passordet. Se "ABUS-service".
Merk:
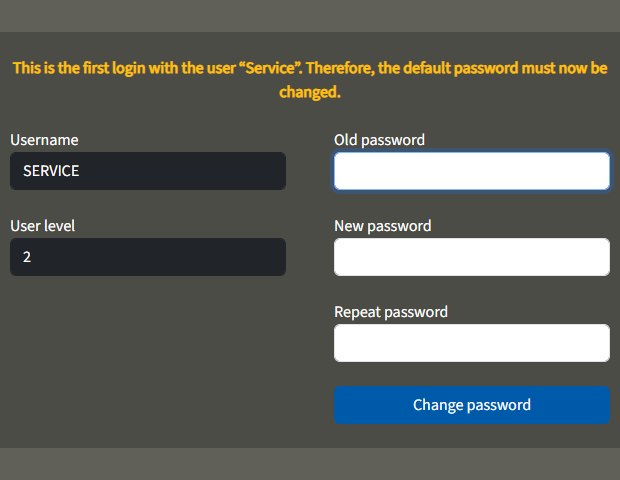
Ved første innlogging med brukeren "SERVICE" vises vinduet "Change password" automatisk med en ekstra henvisningstekst om at passordet må endres.
Videre tilgang til KranOS er ikke mulig før passordet har blitt endret.
Stille inn språk
Som standard vises KranOS og meldingene på LED-matriseindikator på engelsk. Ved innlogging i KranOS kan du stille om språket.
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "CUSTOMER" (brukernivå [1]) eller "SERVICE" (brukernivå [2]) kan være innlogget. Tilgang er også mulig uten innlogging (brukernivå [0]).
Stille inn språk
- Klikk på koplingsflaten "Language" (globus).
- En liste med tilgjengelige språk blir vist.
- Velg ønsket språk.
- KranOS og meldingene på LED-matriseindikator stilles om til det valgte språket.
Menyoversikt
Menypunkt |
Menypunkt |
Menypunkt |
Funksjoner |
Brukernivå |
Se |
|
|---|---|---|---|---|---|---|
Etter pålogging |
"Operating data" |
Lese av driftsdata |
Uten |
|||
Lese av minne for total last |
Uten |
|||||
Lese av IP-adressen til kranen |
Uten |
|||||
"Login" |
Logg på KranOS med en bruker |
Uten |
||||
Startvindu |
"Operating data" |
Lese av driftsdata |
Customer [1] Service [2] |
|||
Lese av minne for total last |
Customer [1] Service [2] |
|||||
"PLC diagnosis" |
Vise versjonsinformasjon |
Customer [1] Service [2] |
||||
Vise logg-fil |
Customer [1] Service [2] |
|||||
Start kranen på nytt |
Service [2] |
|||||
"Bus diagnosis" |
Vis diagnose til buss-nettverket |
Customer [1] Service [2] |
||||
"Diagnosis extra PLS" |
Vis feil- og koblingstilstander for ekstra PLS |
Customer [1] Service [2] |
||||
Still inn driftsmodusnummer |
Service [2] |
|||||
"PLC sequences diagnosis" |
Visse forløp til PLS-trinnsekvens |
Customer [1] Service [2] |
||||
"Set PLC time" |
Stille inn dato og klokkeslett til PLS |
Service [2] |
||||
"SD card for PLC" |
Databackup, gjenoppretting |
Service [2] |
||||
"Movement profile" |
Velge bevegelsesinnstillinger |
Service [2] |
||||
Stille inn enkeltstyring |
Customer [1] Service [2] |
|||||
Menypunkt |
Menypunkt |
Menypunkt |
Funksjoner |
Brukernivå |
Se |
|---|---|---|---|---|---|
Stille inn synkronisering |
Service [2] |
||||
Still inn parameter for krokføring og kroksentrering |
Service [2] |
||||
Innretting hellingsmåler |
Service [2] |
||||
Tilbakestill frekvensomformer til fabrikkinnstillinger og mål løftemotoren på nytt |
Service [2] |
"Tilbakestille frekvensomformer og mål løftemotoren på nytt". |
|||
Parametrere frekvensomformer på nytt |
Service [2] |
||||
Forbikoble grensebryter og løftegrensebryter |
Service [2] |
||||
Bytt om krankjøreretning og løpekattkjøreretning |
Service [2] |
||||
Hallprofilstyring (via krankjøreprofil) |
Oppgi hindring på nytt, programmer, kopier, behandle og slett |
Service [2] |
Opprette punkter for hallprofilstyringen påfølgende |
||
Velg og vis hindring |
Customer [1] Service [2] |
||||
"Load-controlled switching points" |
Stille inn lastavhengige koblingspunkt |
Service [2] |
|||
Stille inn vaierslakkbeskyttelse |
Service [2] |
||||
Posisjoneringsstyring |
Behandle posisjoner for den lineære posisjoneringsstyringen |
Service [2] |
|||
Fastsett forhåndsinnstillinger for toleransen for posisjoneringsstyringen |
Service [2] |
||||
Beregn lengden på kranbanen |
Service [2] |
Menypunkt |
Menypunkt |
Menypunkt |
Funksjoner |
Brukernivå |
Se |
|---|---|---|---|---|---|
Kranakse "krankjøring" |
Vis aktuelle posisjoner til endebryteren |
Customer [1] Service [2] |
|||
Vise status frekvensomformer |
Customer [1] Service [2] |
||||
Vise bryterstillinger til hallprofil |
Customer [1] Service [2] |
||||
Vise status til krandistanseringen og lastavhengig krandistansering |
Customer [1] Service [2] |
||||
"Crane travel profile parameter" |
Stille inn hastigheter |
Service [2] |
"Stille inn utvidede parametere for kjøreprofiler (krankjøreprofil, løpekattkjøreprofil)". |
||
Stille inn bremsetid og akselerasjonstid |
Service [2] |
||||
Stille inn teksthastighet for lastindikatoren |
Service [2]] |
||||
Stille inn dellast |
Service [2] |
||||
Stille inn dreieretning til krysspakbryter for hallprofil |
Service [2] | ||||
"Crane travel distance sensors" |
Aktivere innlæringsmodus endestopp |
Service [2] |
|||
Aktivere innlæringsmodus forhåndsfrakobling |
Service [2] |
||||
Stille inn lengde på hovedbjelken og kranbanen |
Service [2] |
||||
Kranakse "Trolley travel" |
Vis aktuelle posisjoner til endebryteren |
Customer [1] Service [2] |
|||
Vise status frekvensomformer |
Customer [1] Service [2] |
||||
Vise status til krandistanseringen og lastavhengig krandistansering |
Customer [1] Service [2] |
||||
Krangjøring sikkerhets-PLS |
Vis feil- og koblingstilstander for sikkerhets-PLS |
Customer [1] Service [2] |
|||
Testmodus sikker stopp (STO) |
Service [2] |
||||
Vise bryterstillinger til hallprofil |
Customer [1] Service [2] |
Menypunkt |
Menypunkt |
Menypunkt |
Funksjoner |
Brukernivå |
Se |
|---|---|---|---|---|---|
"Trolley travel profile parameter" |
Stille inn hastigheter |
Service [2] |
"Stille inn utvidede parametere for kjøreprofiler (krankjøreprofil, løpekattkjøreprofil)". |
||
Stille inn bremsetid og akselerasjonstid |
Service [2] |
||||
Stille inn teksthastighet for lastindikatoren |
Service [2] |
||||
Stille inn dreieretning til krysspakbryter for hallprofil |
Service [2] |
||||
"Trolley travel distance sensors" |
Aktivere innlæringsmodus endestopp |
Service [2] |
|||
Aktivere innlæringsmodus forhåndsfrakobling |
Service [2] |
||||
Kranakse "Hoist" |
Vis aktuelle posisjoner til endebryteren |
Customer [1] Service [2] |
|||
Vise status frekvensomformer |
Customer [1] Service [2] |
||||
Lastindikering |
Customer [1] Service [2]] |
||||
Aktivere forbikobling overlast |
Service [2] |
||||
Aktivere vaierskifte |
Service [2]] |
"Skifte vaier". |
|||
"Absolute rotary encoder" |
Stille inn apparatadresse |
Service [2] |
|||
Referansekjøre absoluttvinkelgiver |
Service [2] |
||||
Tilbakestille feil |
Service [2] |
||||
"Hoist profile parameter" |
Stille inn hastigheter |
Service [2] |
"Stille inn utvidede parametere for heiseverksinnstillinger". |
||
Stille inn bremsetid og akselerasjonstid |
Service [2] |
||||
Stille inn lastmålesystem |
Service [2] |
||||
Vise vaierlengde |
Service [2] |
||||
Stille inn måling av løftemotor |
Service [2] |
Menypunkt |
Menypunkt |
Menypunkt |
Funksjoner |
Brukernivå |
Se |
|---|---|---|---|---|---|
Stille inn maks. kjørehastighet for kran- og løpekattkjøring ved krokføring og kroksentrering |
Service [2] |
"Stille inn krokassistentene (krokføring og kroksentrering)" |
|||
Stille inn maks. avvik for kran- og løpekattkjøring ved skråtrekksikring |
Service [2] |
||||
"Sway control parameter" |
Stille inn festemiddel |
Customer [1] Service [2] |
|||
Vise vaierlengde |
Service [2] |
||||
Slå pendeldemping på og av |
Service [2] |
||||
Stille inn tilgjengelighet for pendeldempingen for flere løpekatter |
Service [2] |
||||
"Parameter rope angle sensor" |
Kalibrere hellingsmåleren |
Service [2] |
|||
"Maximum acceptable wear parameter" |
Vise parameter for beregning av klar til utskifting |
Customer [1] Service [2] |
"Vise parameter for klar til utskifting og data for vaiersystemet". |
||
"Hoist calibration" |
Kalibrere lastmålesystem |
Service [2] |
|||
Kalibrere lastsensor grunnleggende |
Service [2] |
||||
Stille inn løftegrensebryter |
Service [2] |
Endre endeposisjon for bremsefasen for vinsjdriften midlertidig" |
|||
Stille inn minne for total last |
Service [2] |
||||
"Wear maximum acceptable wear" |
Vis slitasjedata for de enkelte vaierutsnittene |
Customer [1] Service [2] |
|||
Meny "User" |
"Change password" |
Endre passord |
Customer [1] Service [2] |
||
"Logout" |
Logge ut bruker |
Customer [1] Service [2] |
|||
Meny "Language" |
Stille inn språk |
Uten |
Montere og koble til
Gjelder alle som arbeider på kranen, før den tas i bruk
Eieren av kranen er ansvarlig for valg av personale med riktige kvalifikasjoner til å foreta idriftsettelsen.
Eksempler på autoriserte personer:
- Personer med omfattende kunnskap fra fagutdanning innen maskinproduksjon og elektrisk anlegg på kraner.
- Personer med tilstrekkelig erfaring innen drift, montering og vedlikehold av kraner.
- Personer med omfattende kunnskap om respektive tekniske regler, direktiver og sikkerhetsforskrifter som gjelder i det aktuelle landet.
- Personer med regelmessig opplæring fra ABUS.
ABUS påtar seg intet ansvar for skader som skyldes ikke forskriftsmessig idriftsetting og hvis idriftsettingen ikke er utført av kvalifiserte personer.
ABUS anbefaler å la ABUS sitt monteringsteam utføre igangsettingen.
Montere slipekabel med målesystem for absoluttverdi
Kun ved posisjoneringsstyring
Ved posisjoneringsstyring og hallprofilstyring over kranposisjonen brukes det et målesystem for absoluttverdi for å måle kranens absolutte posisjon langs kranbanen. Som målesystem for absoluttverdi brukes enten laseravstandsmåleren eller slipekabelsystemet APOS. Ved slipekabelsystemet APOS skyves det et kodebånd inn i slipekabelen. Dette kodebåndet skannes av et lesehode for å bestemme kranens posisjon.
Monteringen av slipekabelsystemet APOS er beskrevet i et separat dokument. Nedenfor forklares viktige, utfyllende henvisninger samt ABUS-spesifikke monteringstrinn, som avviker fra monteringsanvisningen fra produsenten av slipekabelsystemet APOS.bre
Generelle merknader:
- Produksjonslengden for kodebåndet er 260 m. Fra dette kuttes det av avsnitt som er tilpasset det bestilte krananlegget. Starttellerverdien for kodebåndet kan dermed være betydelig høyere enn 0.
- Kodebåndet og festeprofilen leveres med en overlengde på ca. 1 m.
- Etter montering av kodebåndet er det ikke lenger mulig å skiftes ut ett enkelt skinneelement. Det er heller ikke lenger mulig å åpne slipekabelen langs strekningen for å skifte ut strømavtakeren eller lesehodevognen.
- Kodebåndet er sterkt magnetisk og skal beskyttes mot smuss før og undermonteringen (fremfor alt på grunn av metallstøv, spon...).
Henvisninger for montering:
- Når kodebåndet trekkes inn i slipekabelen, er telleretningen for slipekabelsystemet av betydning. Telleretningen må være stigende "forover" i kranens kjøreretning!
Posisjonen til kodebåndet oppgis i den separate dokumentasjonen og i føringsplanen fra produsenten i sjakten under jordledningen (PE). Dette gjelder imidlertid ikke generelt. Da lesehodet bare kan monteres i én retning på lesehodevognen, kan det hende at kodebåndet i stedet må trekkes inn i sjakten overfor jordledningen.
- Når festepunktet for slipekabelen festes, kan kodebåndet bli skadet. Når boreskruene strammes, må du passe på at de skrus rett inn i profilskinnen.
- Lesehodet skyves inn i enden på anlegget. Ved flere kraner i samme kranbane må du passe på at rekkefølgen for strømavtakerne overholdes.
- Endene på slipekablene består av 150 mm lange delstykker uten kobberskinne med en festet endehette. Delstykket holdes nå av støtdekselet og ikke ekstra av kobberskinnene. Ved behov skal det plasseres et ekstra oppheng her.
- Medbringerstangen med leddhode M10 for lesehodevognen festes på kvadratrørene for kranen ved hjelp av en festevinkel. En avstandshylse garanterer at leddhodet kan bevege seg. Medbringerstangen skal derfor rettes inn på linje med slipekabelen.
- Innmatingspunkter langs strekningen er tilpasset til slipekabelsystemet fra fabrikken. For dette er støtdekselet i området for kodebåndet utsparet og utstyrt med nye kunststoffdeler. Dersom kodebåndet derimot er montert overfor jordledningen, må det brukes en spesialtilpasset linjemating. Alternativt kan linjematingen bygges om på stedet. Fjern støtdekselet og skru ut de 4 skruene i underdelen. Deretter dreier du underdelen 180 grader og monterer den igjen. Merk: Dette fører til at innmatingspunktet (skruforbindelse) også dreier.
- Lesehodet er utstyrt med et SSI-grensesnitt (synkronserielt grensesnitt). Den 8-polede M12-kontakten kobles til den analoge/digitale omformeren i kranstyringen ved hjelp av en adapterledning (M12 til kretskortkontakt).
Koble til kran med ABUControl
Koble kranen til strømnettet
- Bruk strømkabel iht. EN 60204.
- Iht. DIN EN 50178 må det sørges for en fast tilkobling, da avledningsstrømmen er større enn 3,5 mA.
Velge jordfeilbryter
Hvis det skal brukes en jordfeilbryter:
- Bruk jordfeilbryter av type B.
Denne er ment for drift med frekvensomformere og skiller mellom feilstrømmer i forskjellige frekvensområder. Dermed oppnår du en beskyttelse også ved drift med frekvensomformere.
Demontere og montere flenshus
Ved kraner med korte understellsbjelker står ledningene og flenshuset på kranstyringen foran HV-skruene. Da må flenshuset løsnes, for å kunne skru fast eller løsne HV-skruene.
Løsne flenshuset
Flenshus
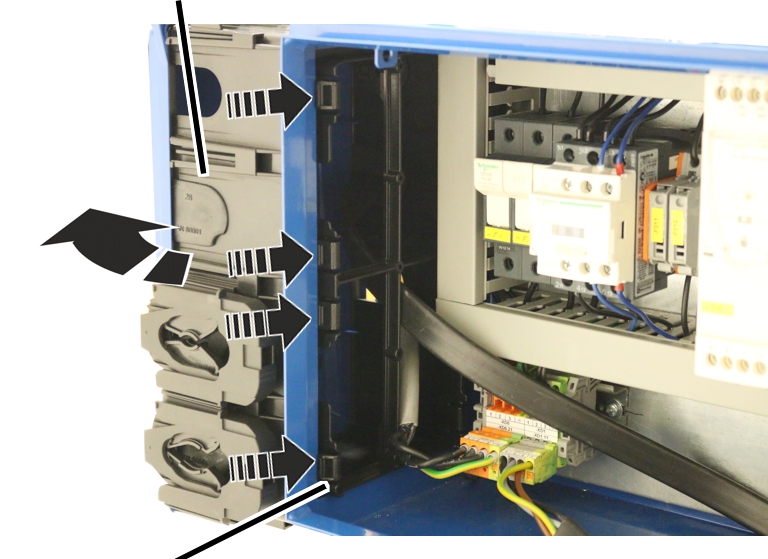
- Åpne dekselet til kranstyringen.
- Trykk inn de fremre fire låsetappene til flenshuset.
- Vipp flenshuset innover (mot baksiden av reléboksen).
- Flenshuset løsnes fra reléboksen.
- Trekk av flenshuset forover.
- Flenshuset kan henge løst med ledningene på kranstyringen, til HV-skruene blir skrudd fast.
Feste flenshus
Flenshus
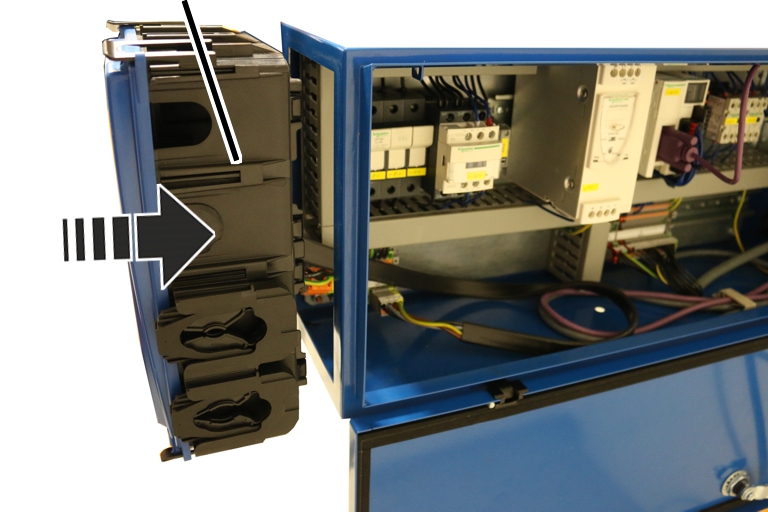
- Sett flenshuset rett på reléboksen.
- Trykk flenshuset inn på reléboksen
- Låsetappene (8x) går i inngrep med en klikkelyd.
Før strømledningene inn i flenshuset
Ved monteringen legges strømledningene gjennom flenshuset til reléboksen og kobles til. Alle strømledningene kan kobles til med støpsel. Kabelgjennomføringen i flenshuset brukes som tetning.
Ved tynne rundkabler er kabelgjennomføringene (gummi) tilstrekkelig. Ved tykke rundledninger og flatkabler brukes det i tillegg til kabelgjennomføringen en tredelt kabeltstrekkavlastning, for å feste strømledningen.
Åpne flenshus
Flenshus
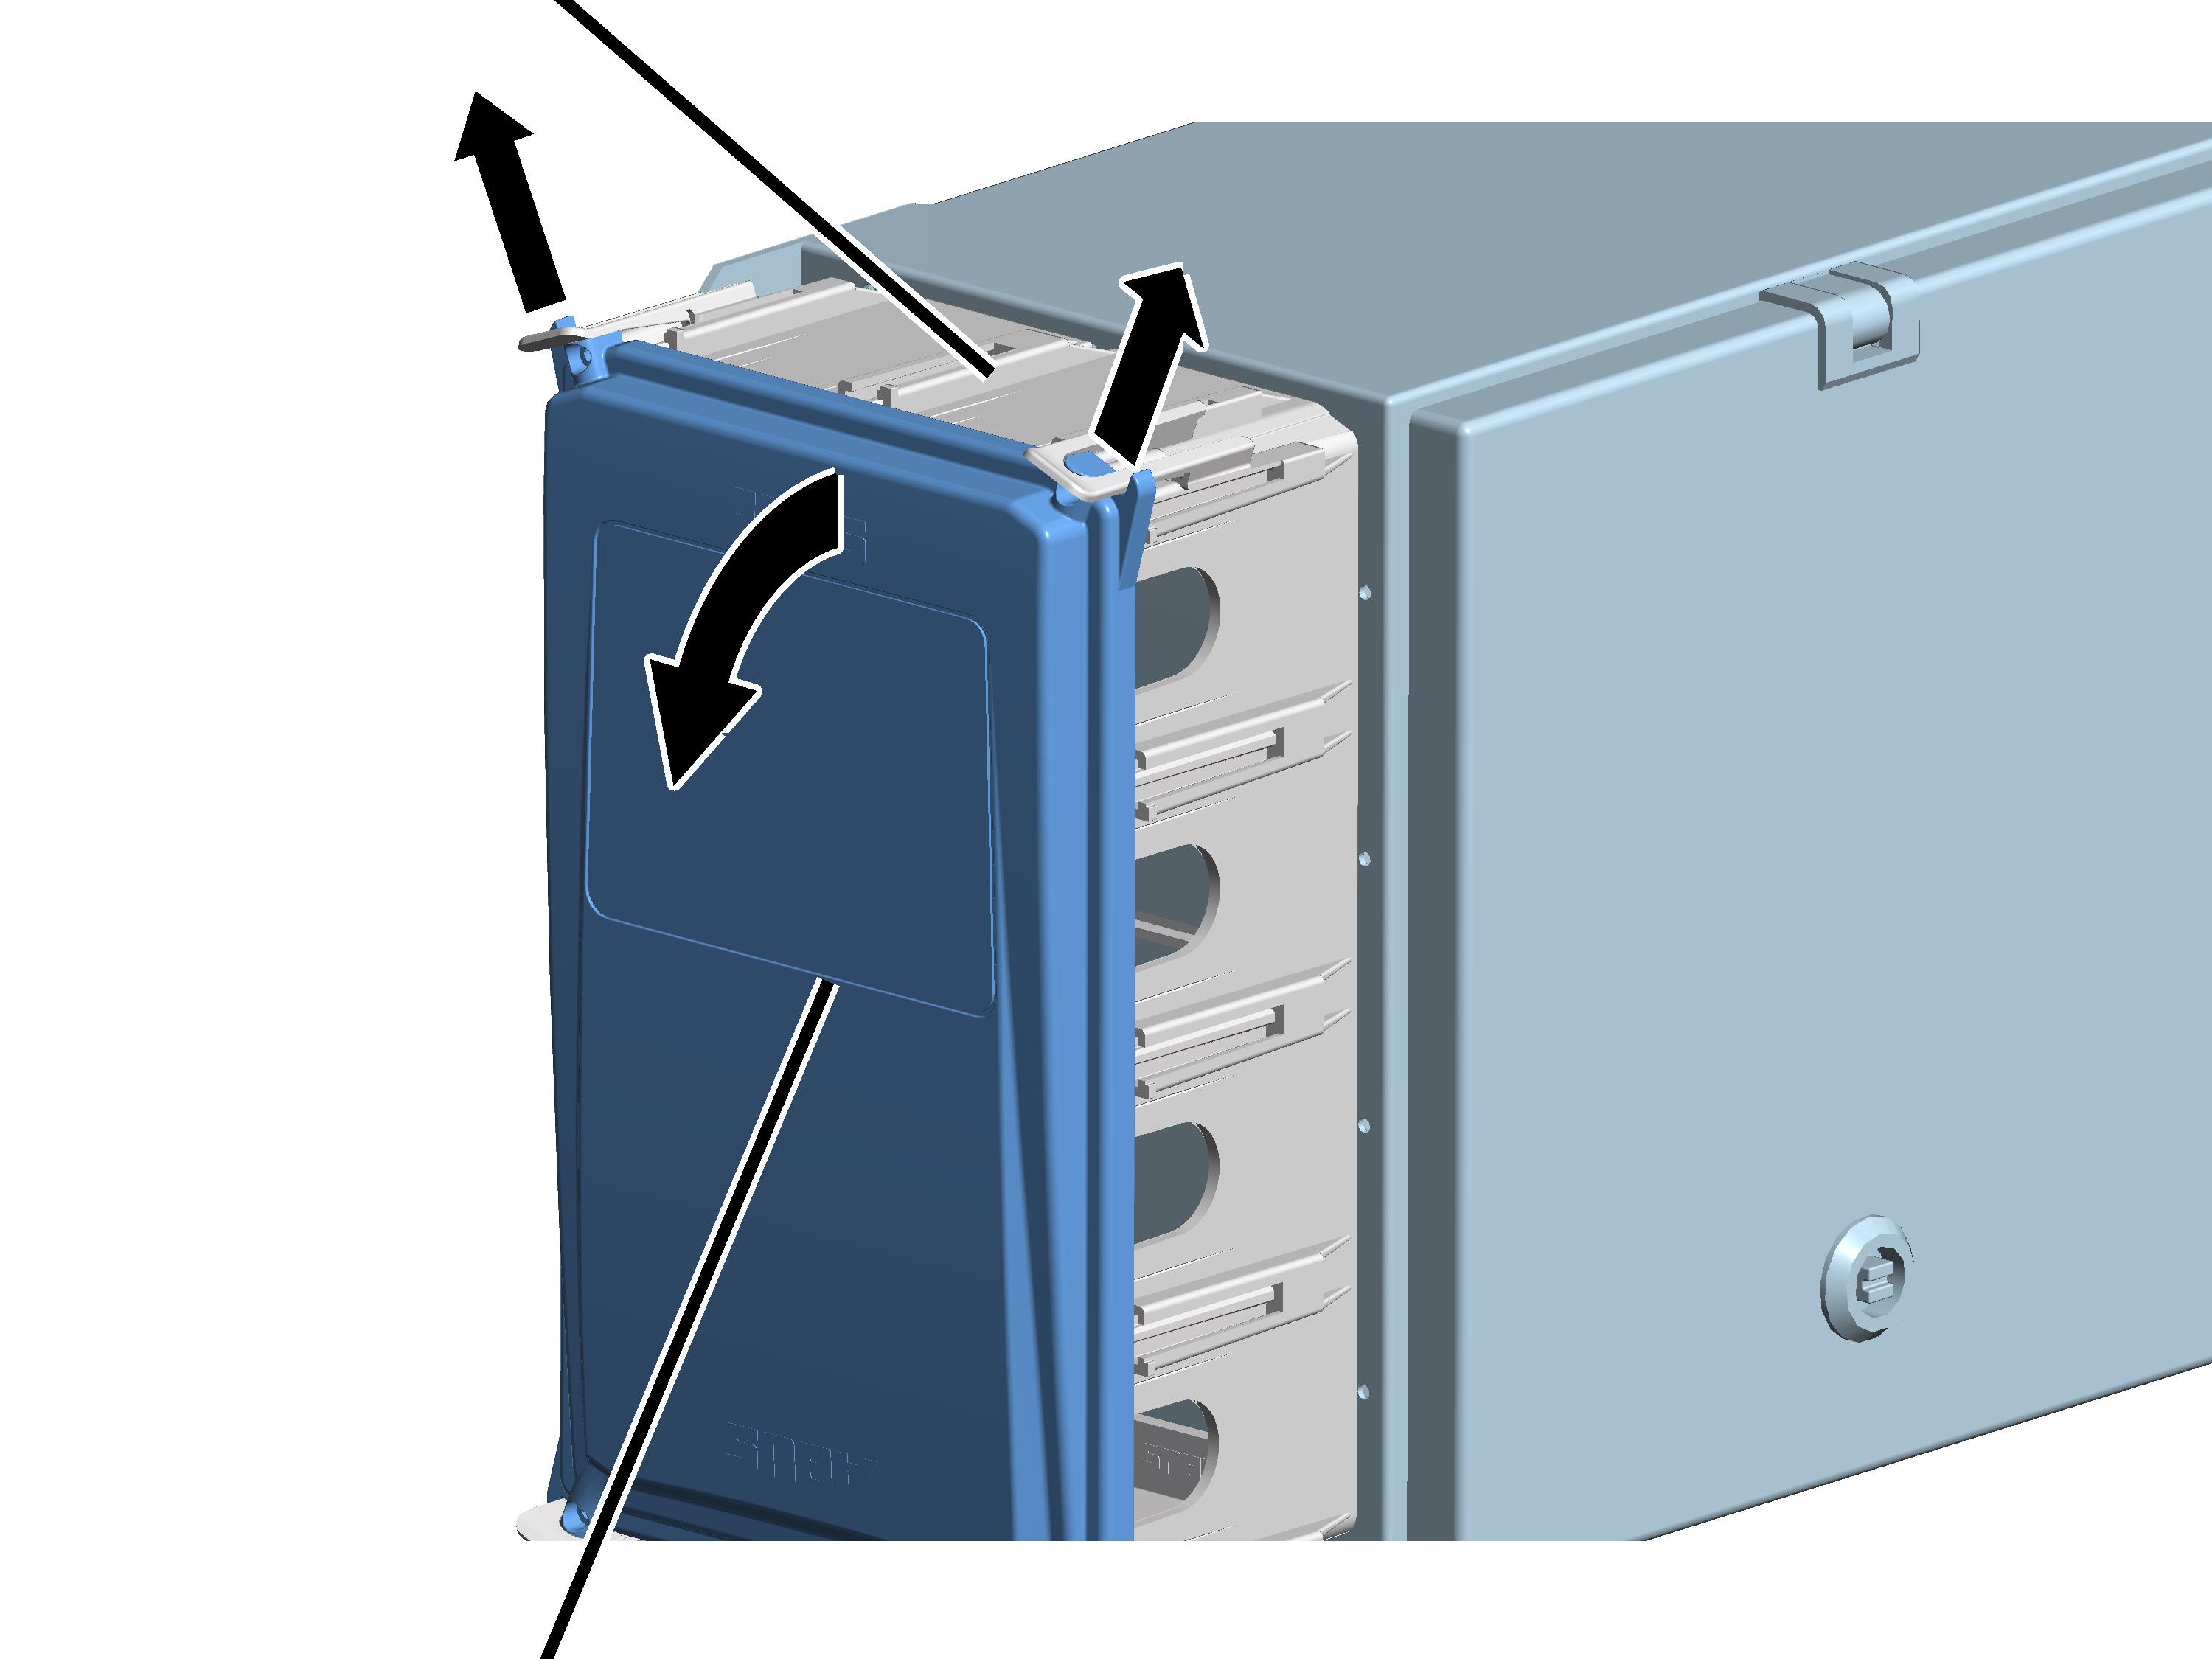
- Trykk de to øverste låseklipsene lett utover.
- Trekk samtidig dekselet på øvre del av kapslingen av.
- Vipp dekselet nedover til det ligger neste vannrett.
- Dekselet løser seg fra de nedre låseklipsene automatisk når det vippes.
Tips:
Hvis dekselet på grunn av plass ikke kan vippes ned, kan du i stedet også trykke øvre og nedre låseklips lett utover og dekselet kan enkelt tas av.
Forberede strømledning
Strømledning
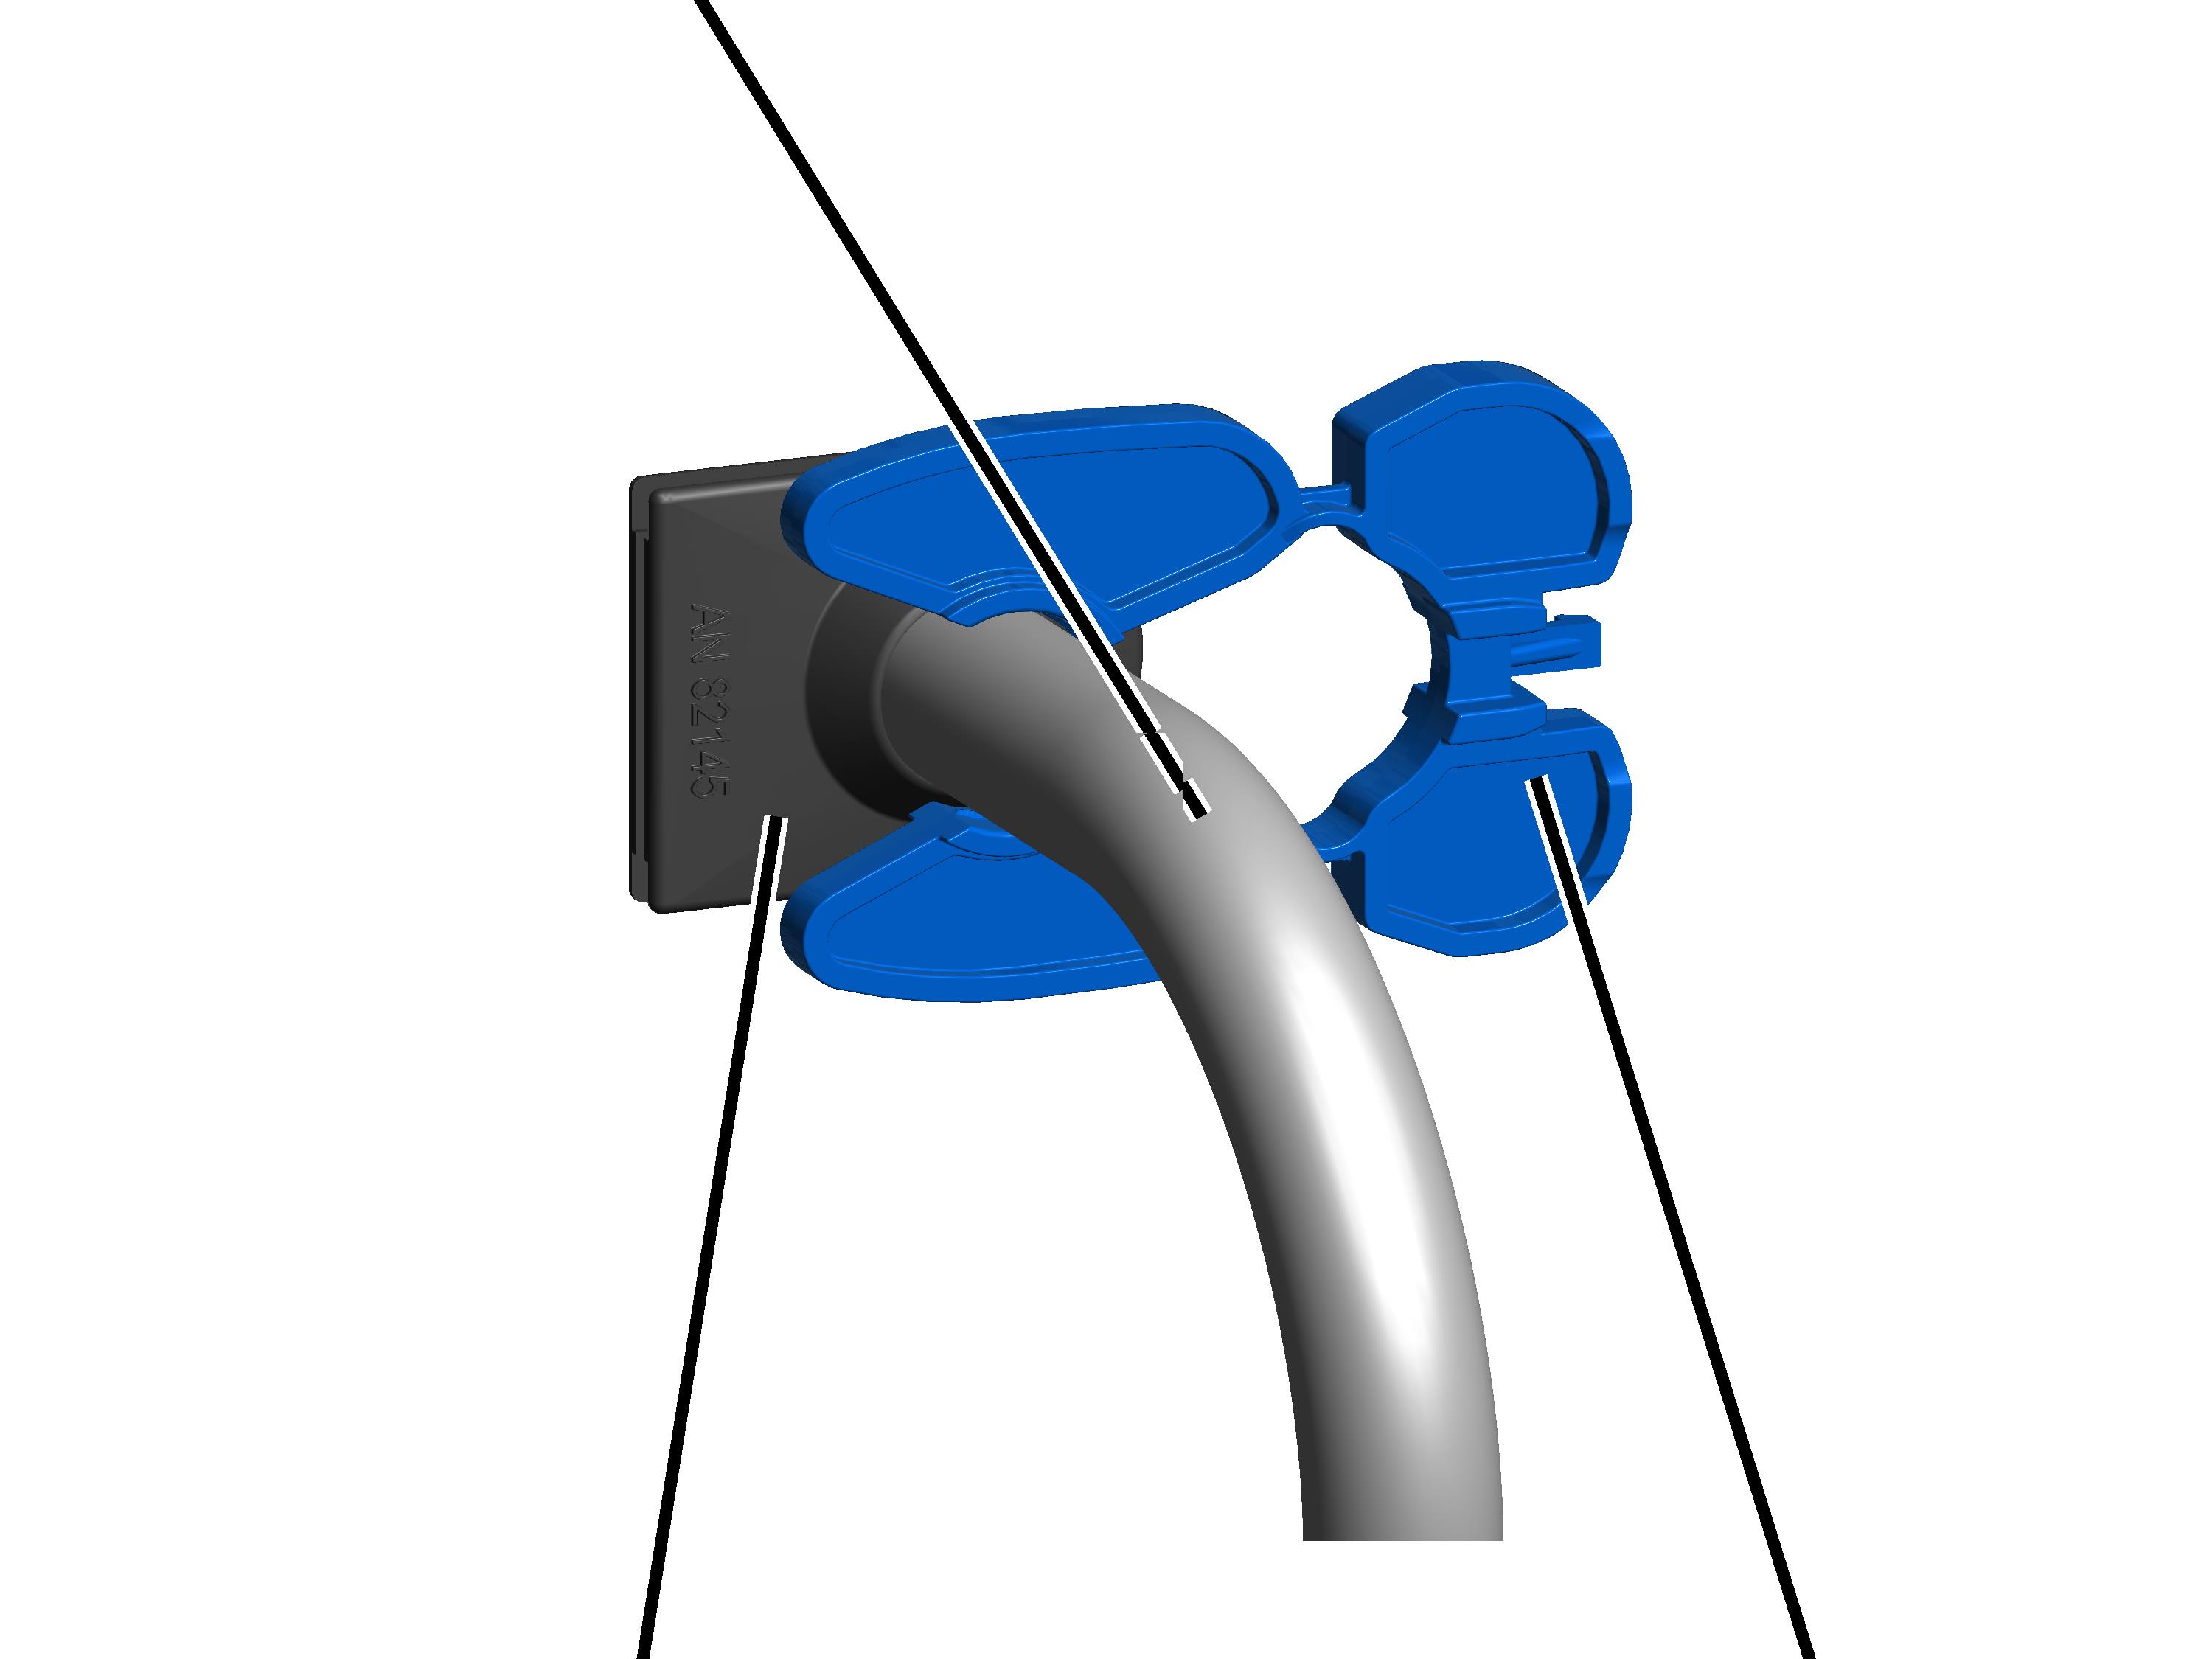
- Skyv strømledningen gjennom kabelgjennomføringen helt til strømledningen kan føres inn i reléboksen helt til klemmelisten.
Kabelgjennomføringene har forskjellige åpninger, avhengig av ledningene (tykke og tynne rundledninger, flatkabler) eller er slisset.
- Sett låseklipset på strømledningen fra utsiden.
Stikk inn strømledningen
Strømledning med låseklipsKabelstrekkavlasting grunnenhet
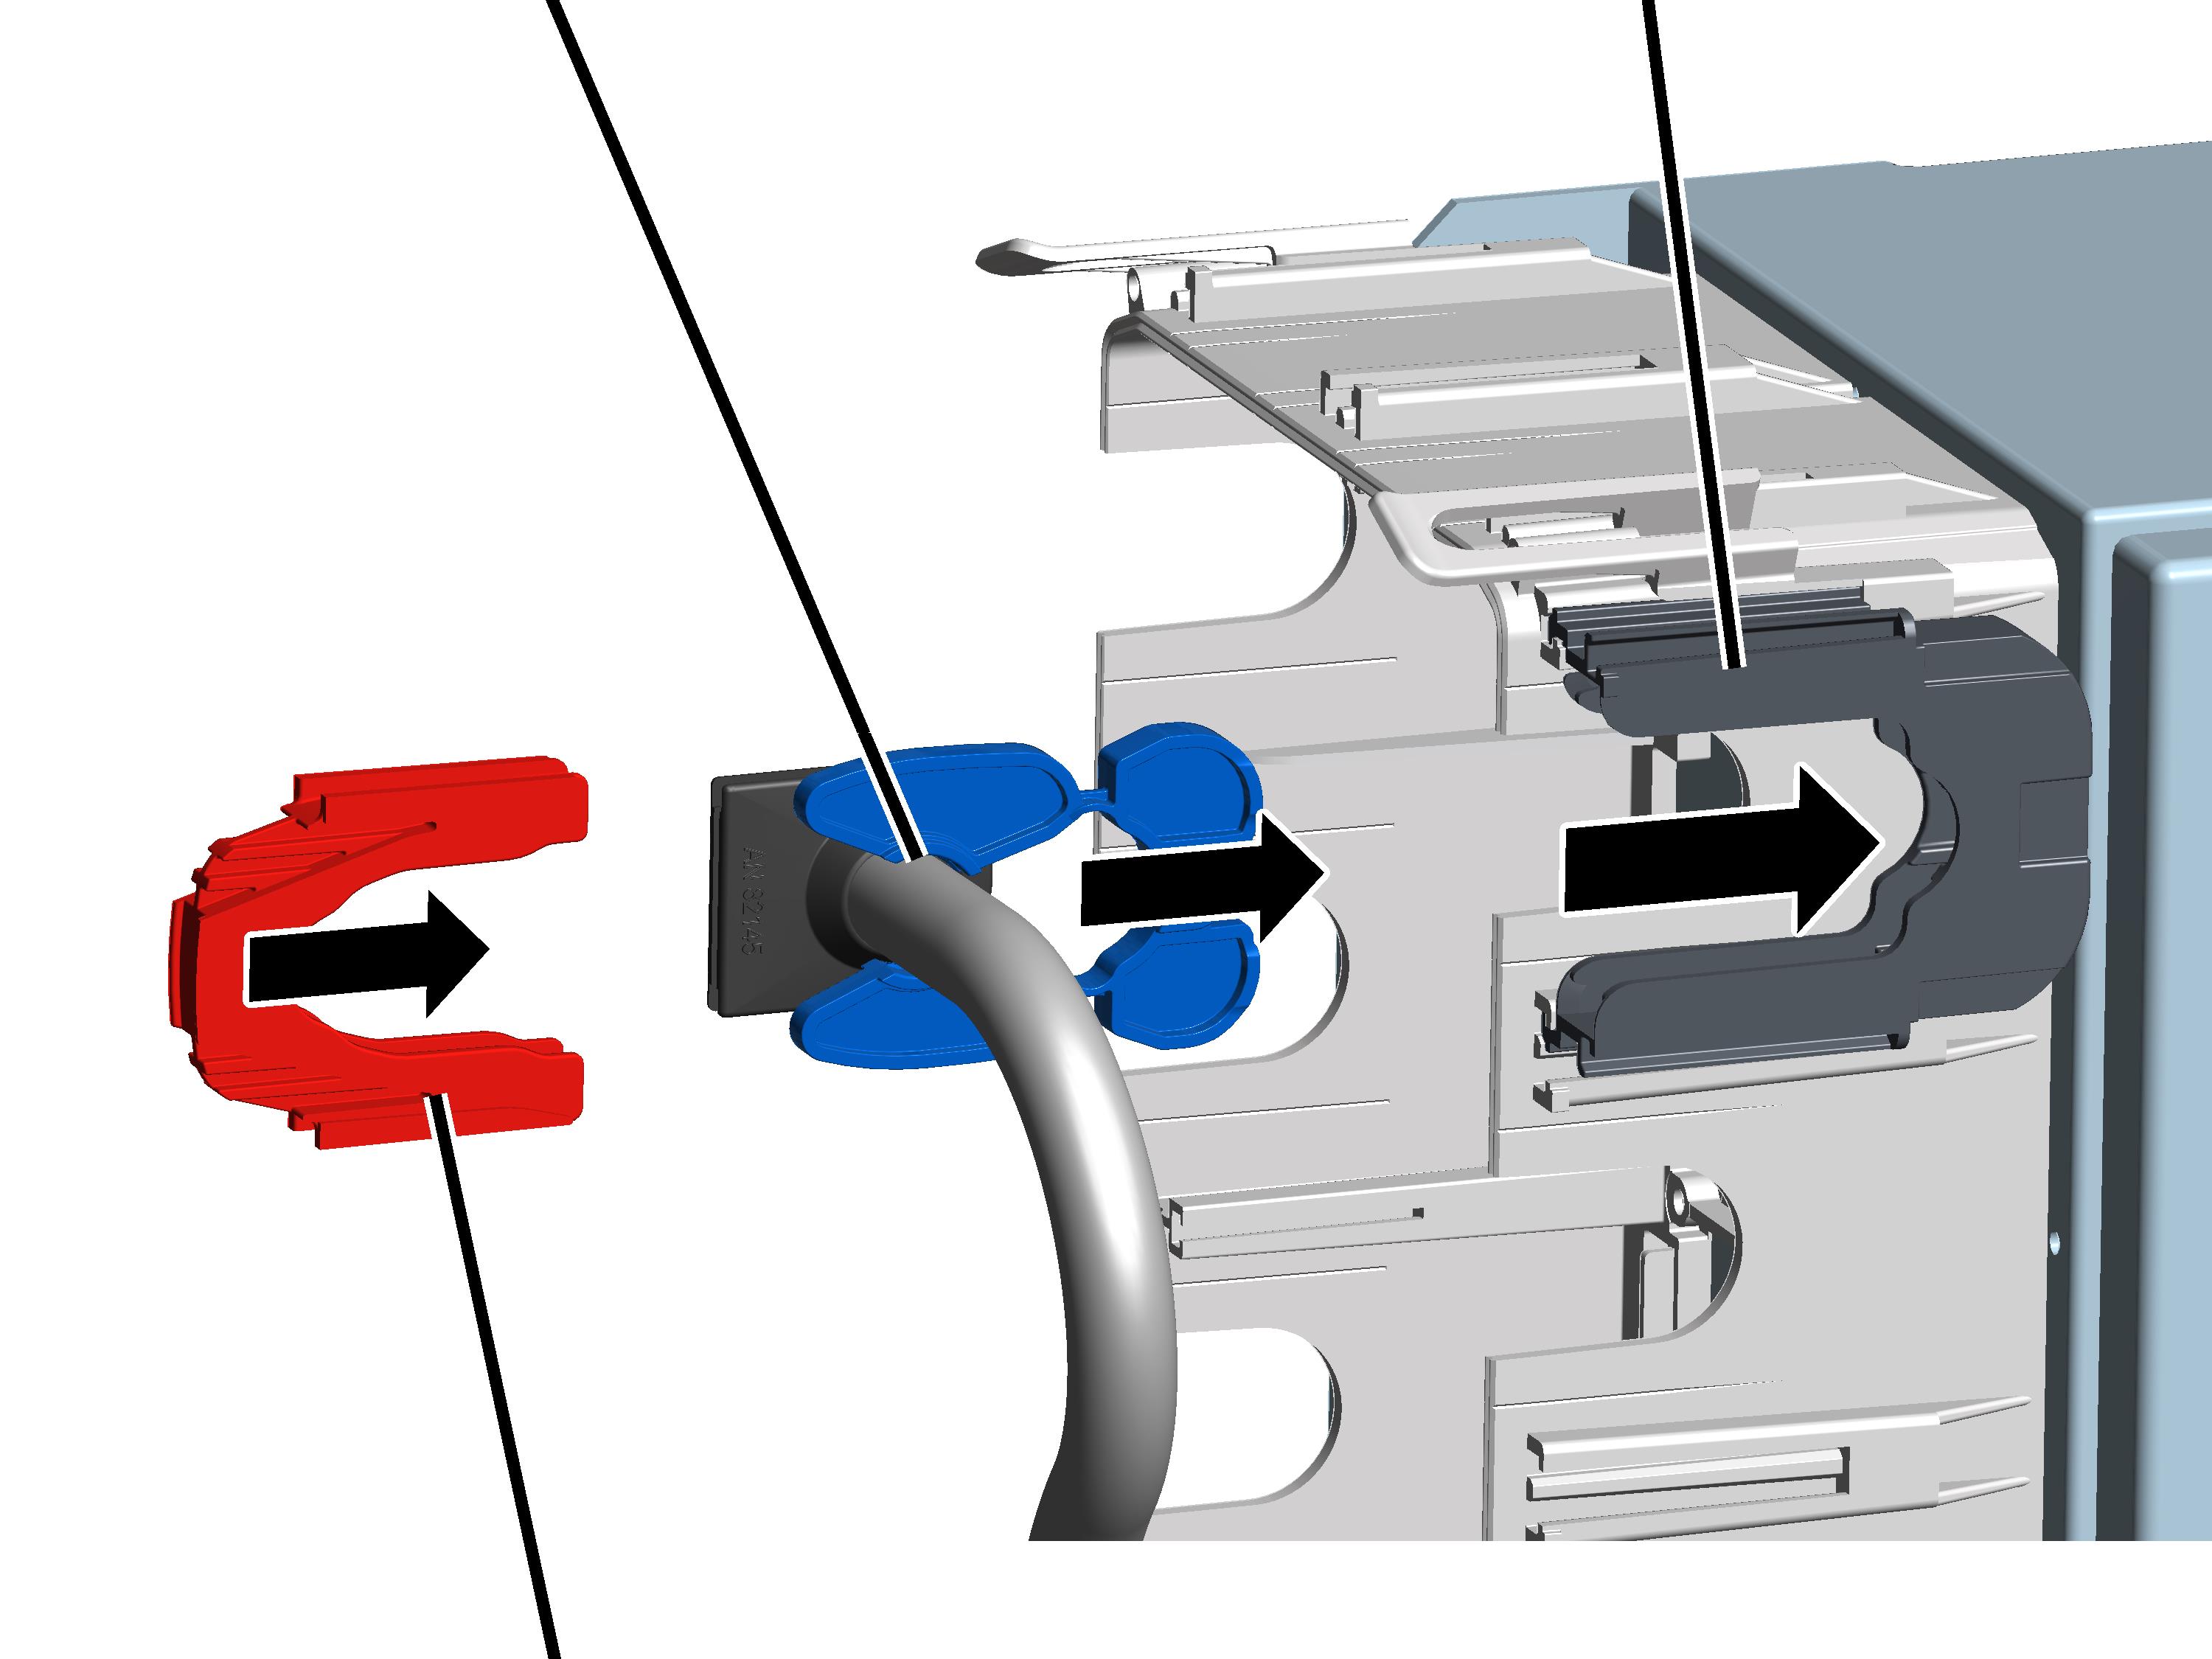
- Stikk grunnenheten til kabelstrekkavlastingen inn i flenshuset og la den gå i inngrep.
- Skyv strømledningen med låseklipset inn i grunnenheten og før samtidig kabelgjennomføringen (gummi) i åpningen i flenshuset.
- Stikk spennbøylen til kabelstrekkavlastningen på grunnenheten.
Sikre kabelgjennomføringen
Åpning for kabelstropper
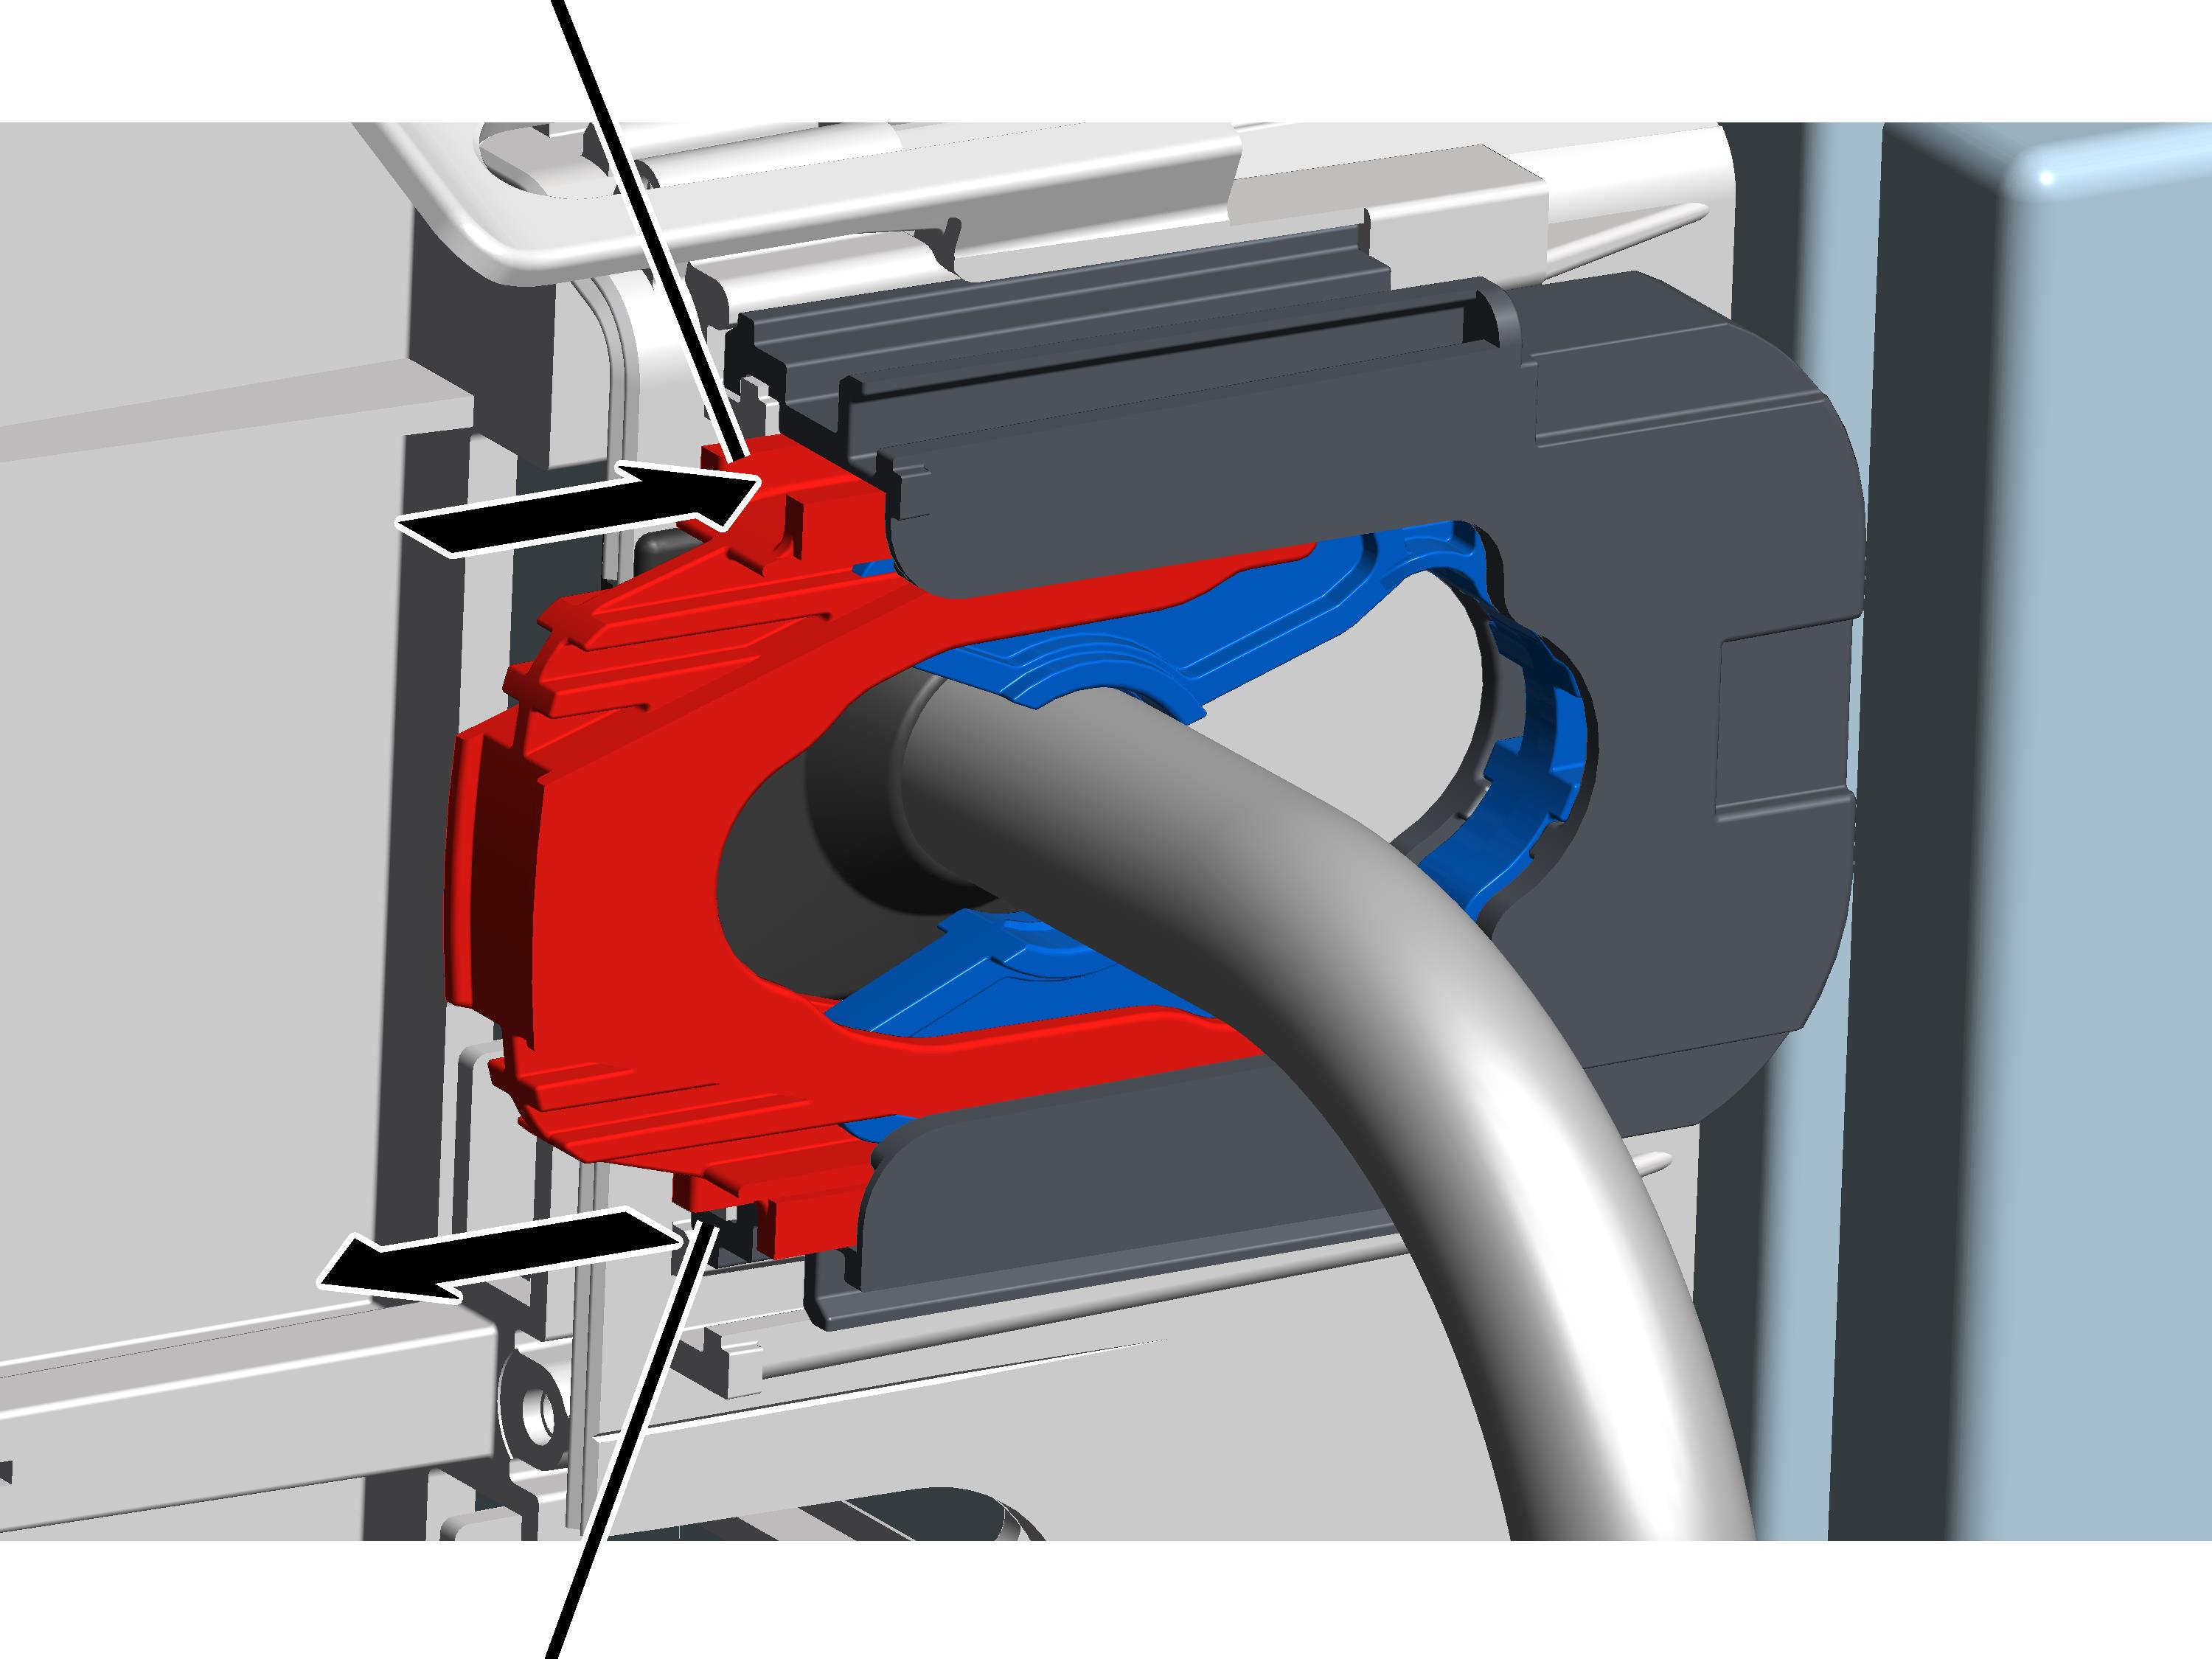
- Skyv kabelstroppen (ikke på bildet) inn i åpningen på kabelstrekkavlastningen.
- Kabelstroppen føres sammen inn i grunnenheten til kabelstrekkavlastningen og kommer ut igjen i den andre åpningen.
- Sett sammen kabelstroppen og lukk den med håndkraft.
Montere kabelføring
Kabelstrekkavlasting grunnenhetKabelføring
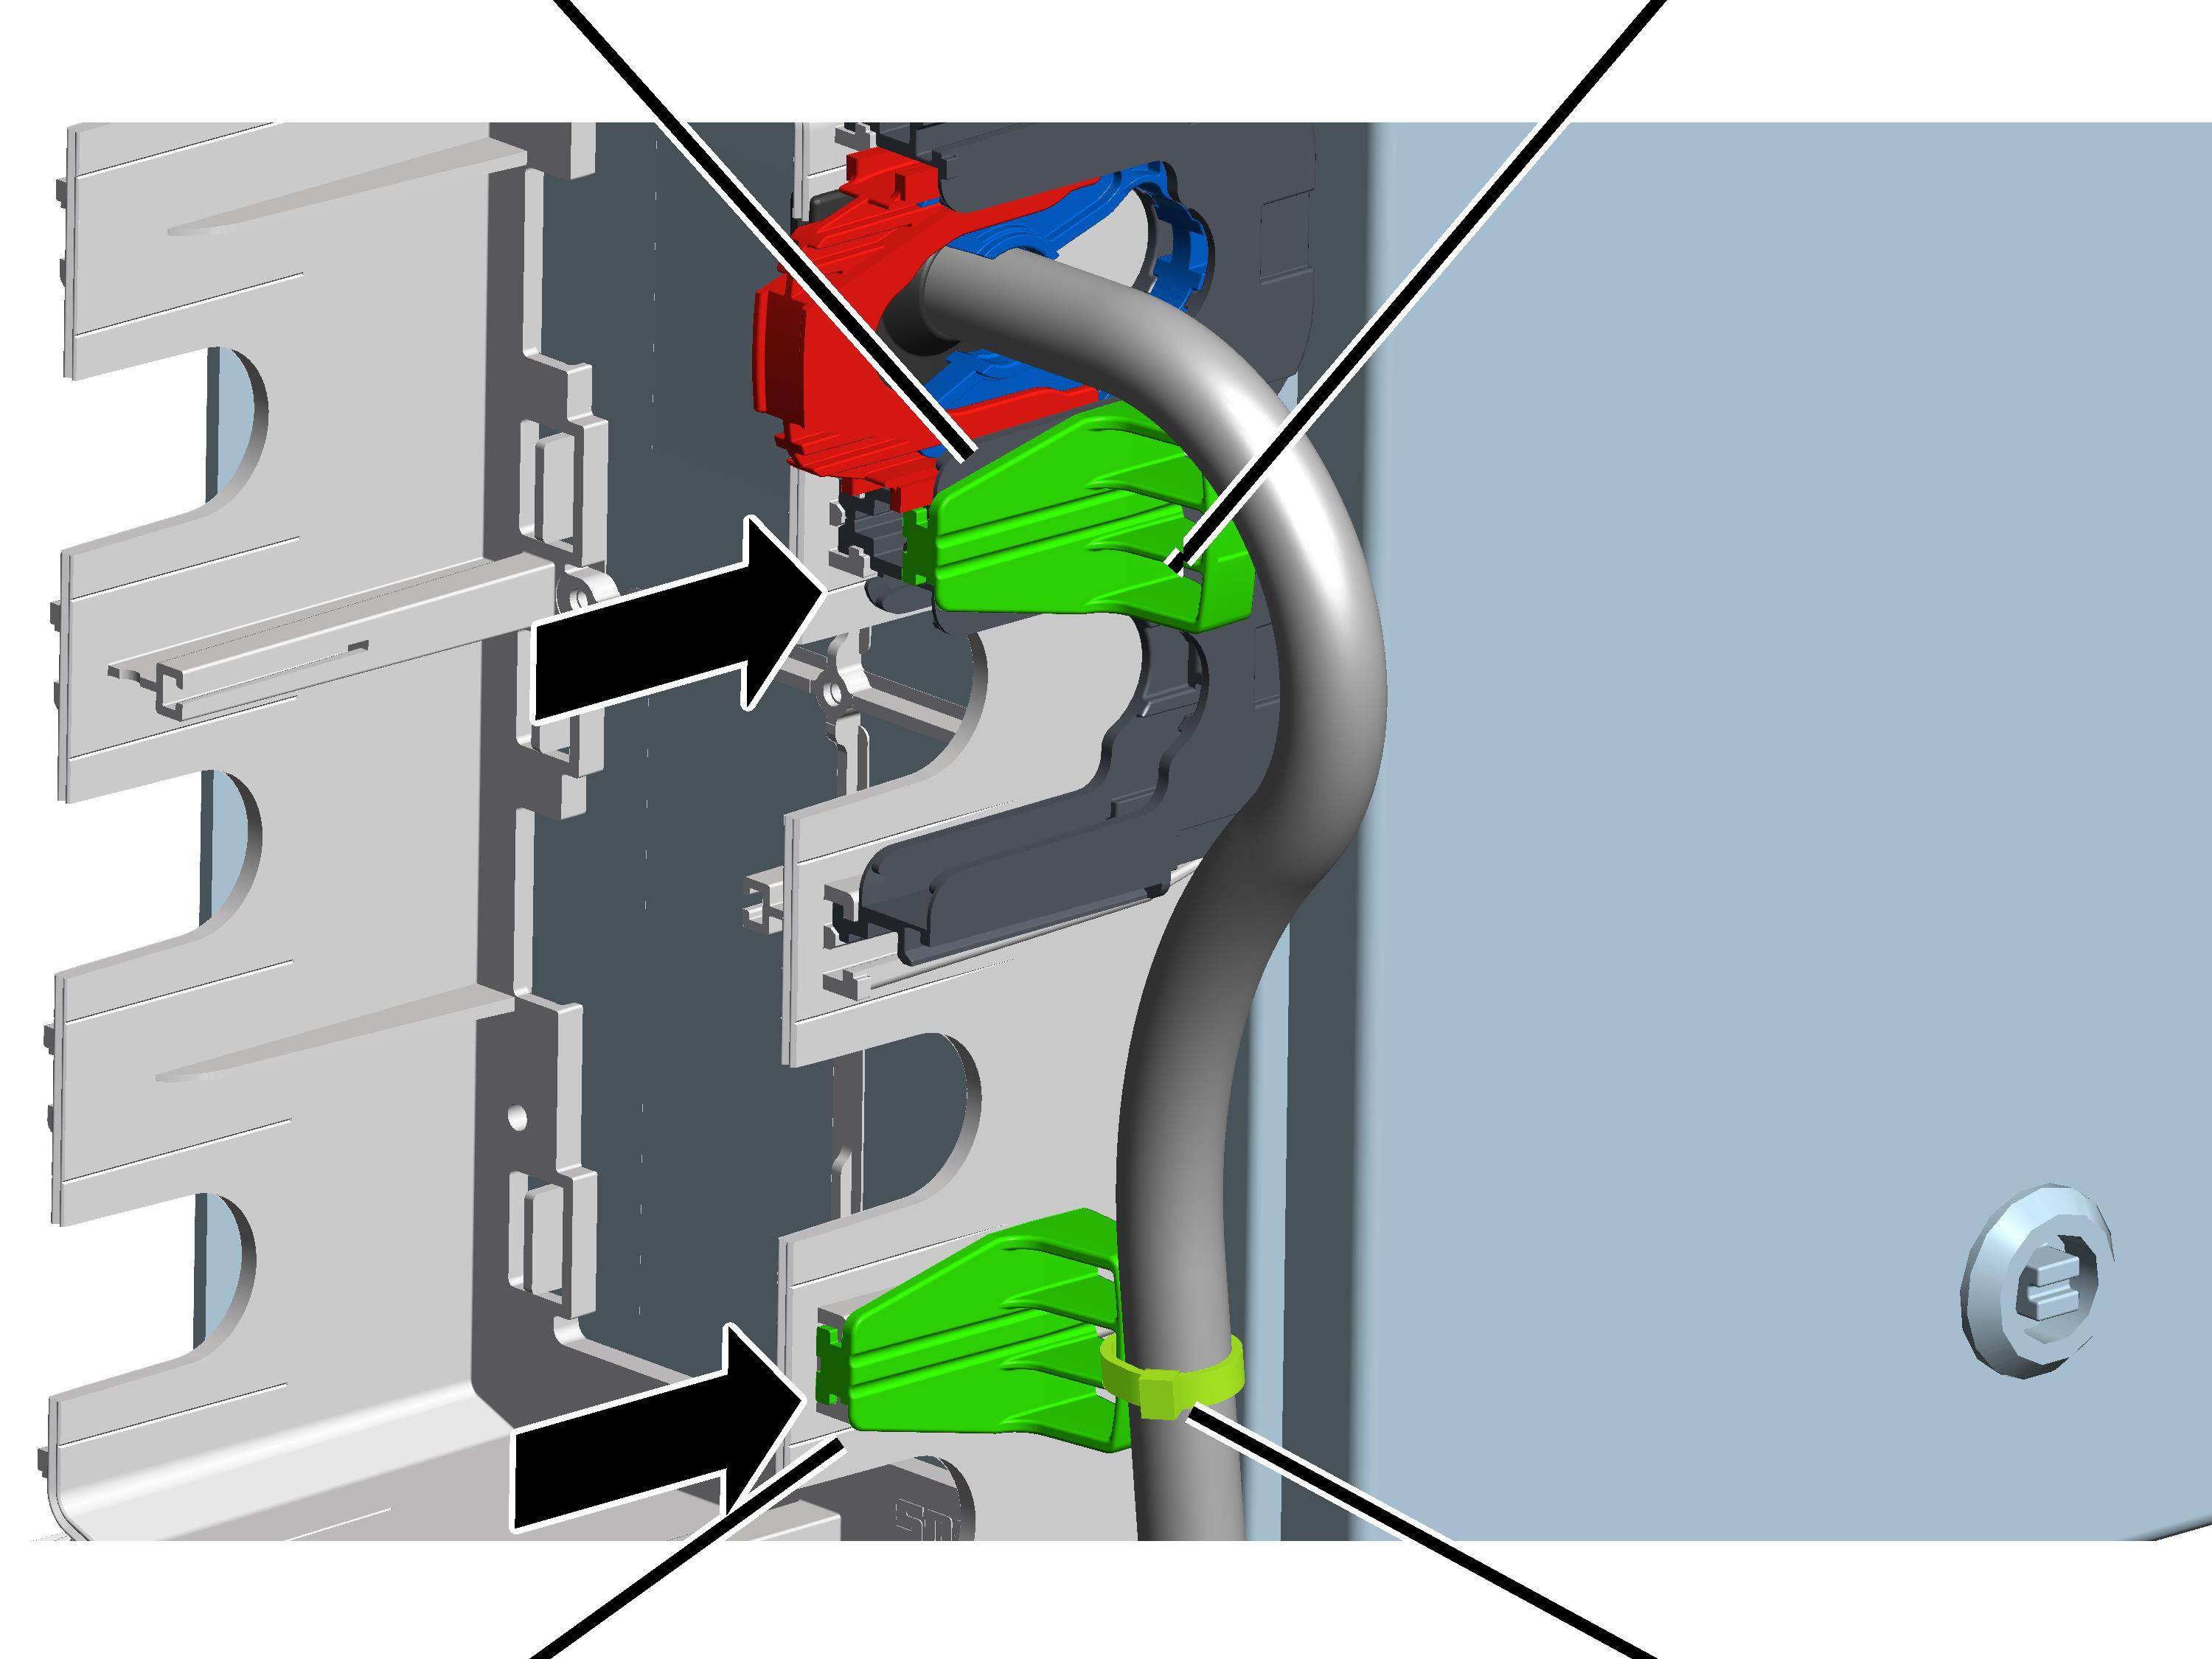
- Skyv kabelføringen inn i skinnen på flenshuset (nede i bildet)
eller
Skyv kabelføringen inn i skinnen mellom to grunnenheter til kabelstrekkavlastningen (oppe i bildet).
- Fest strømledningen med kabelklemmer på kabelføringen.
Lukk flenshuset
Låseklip
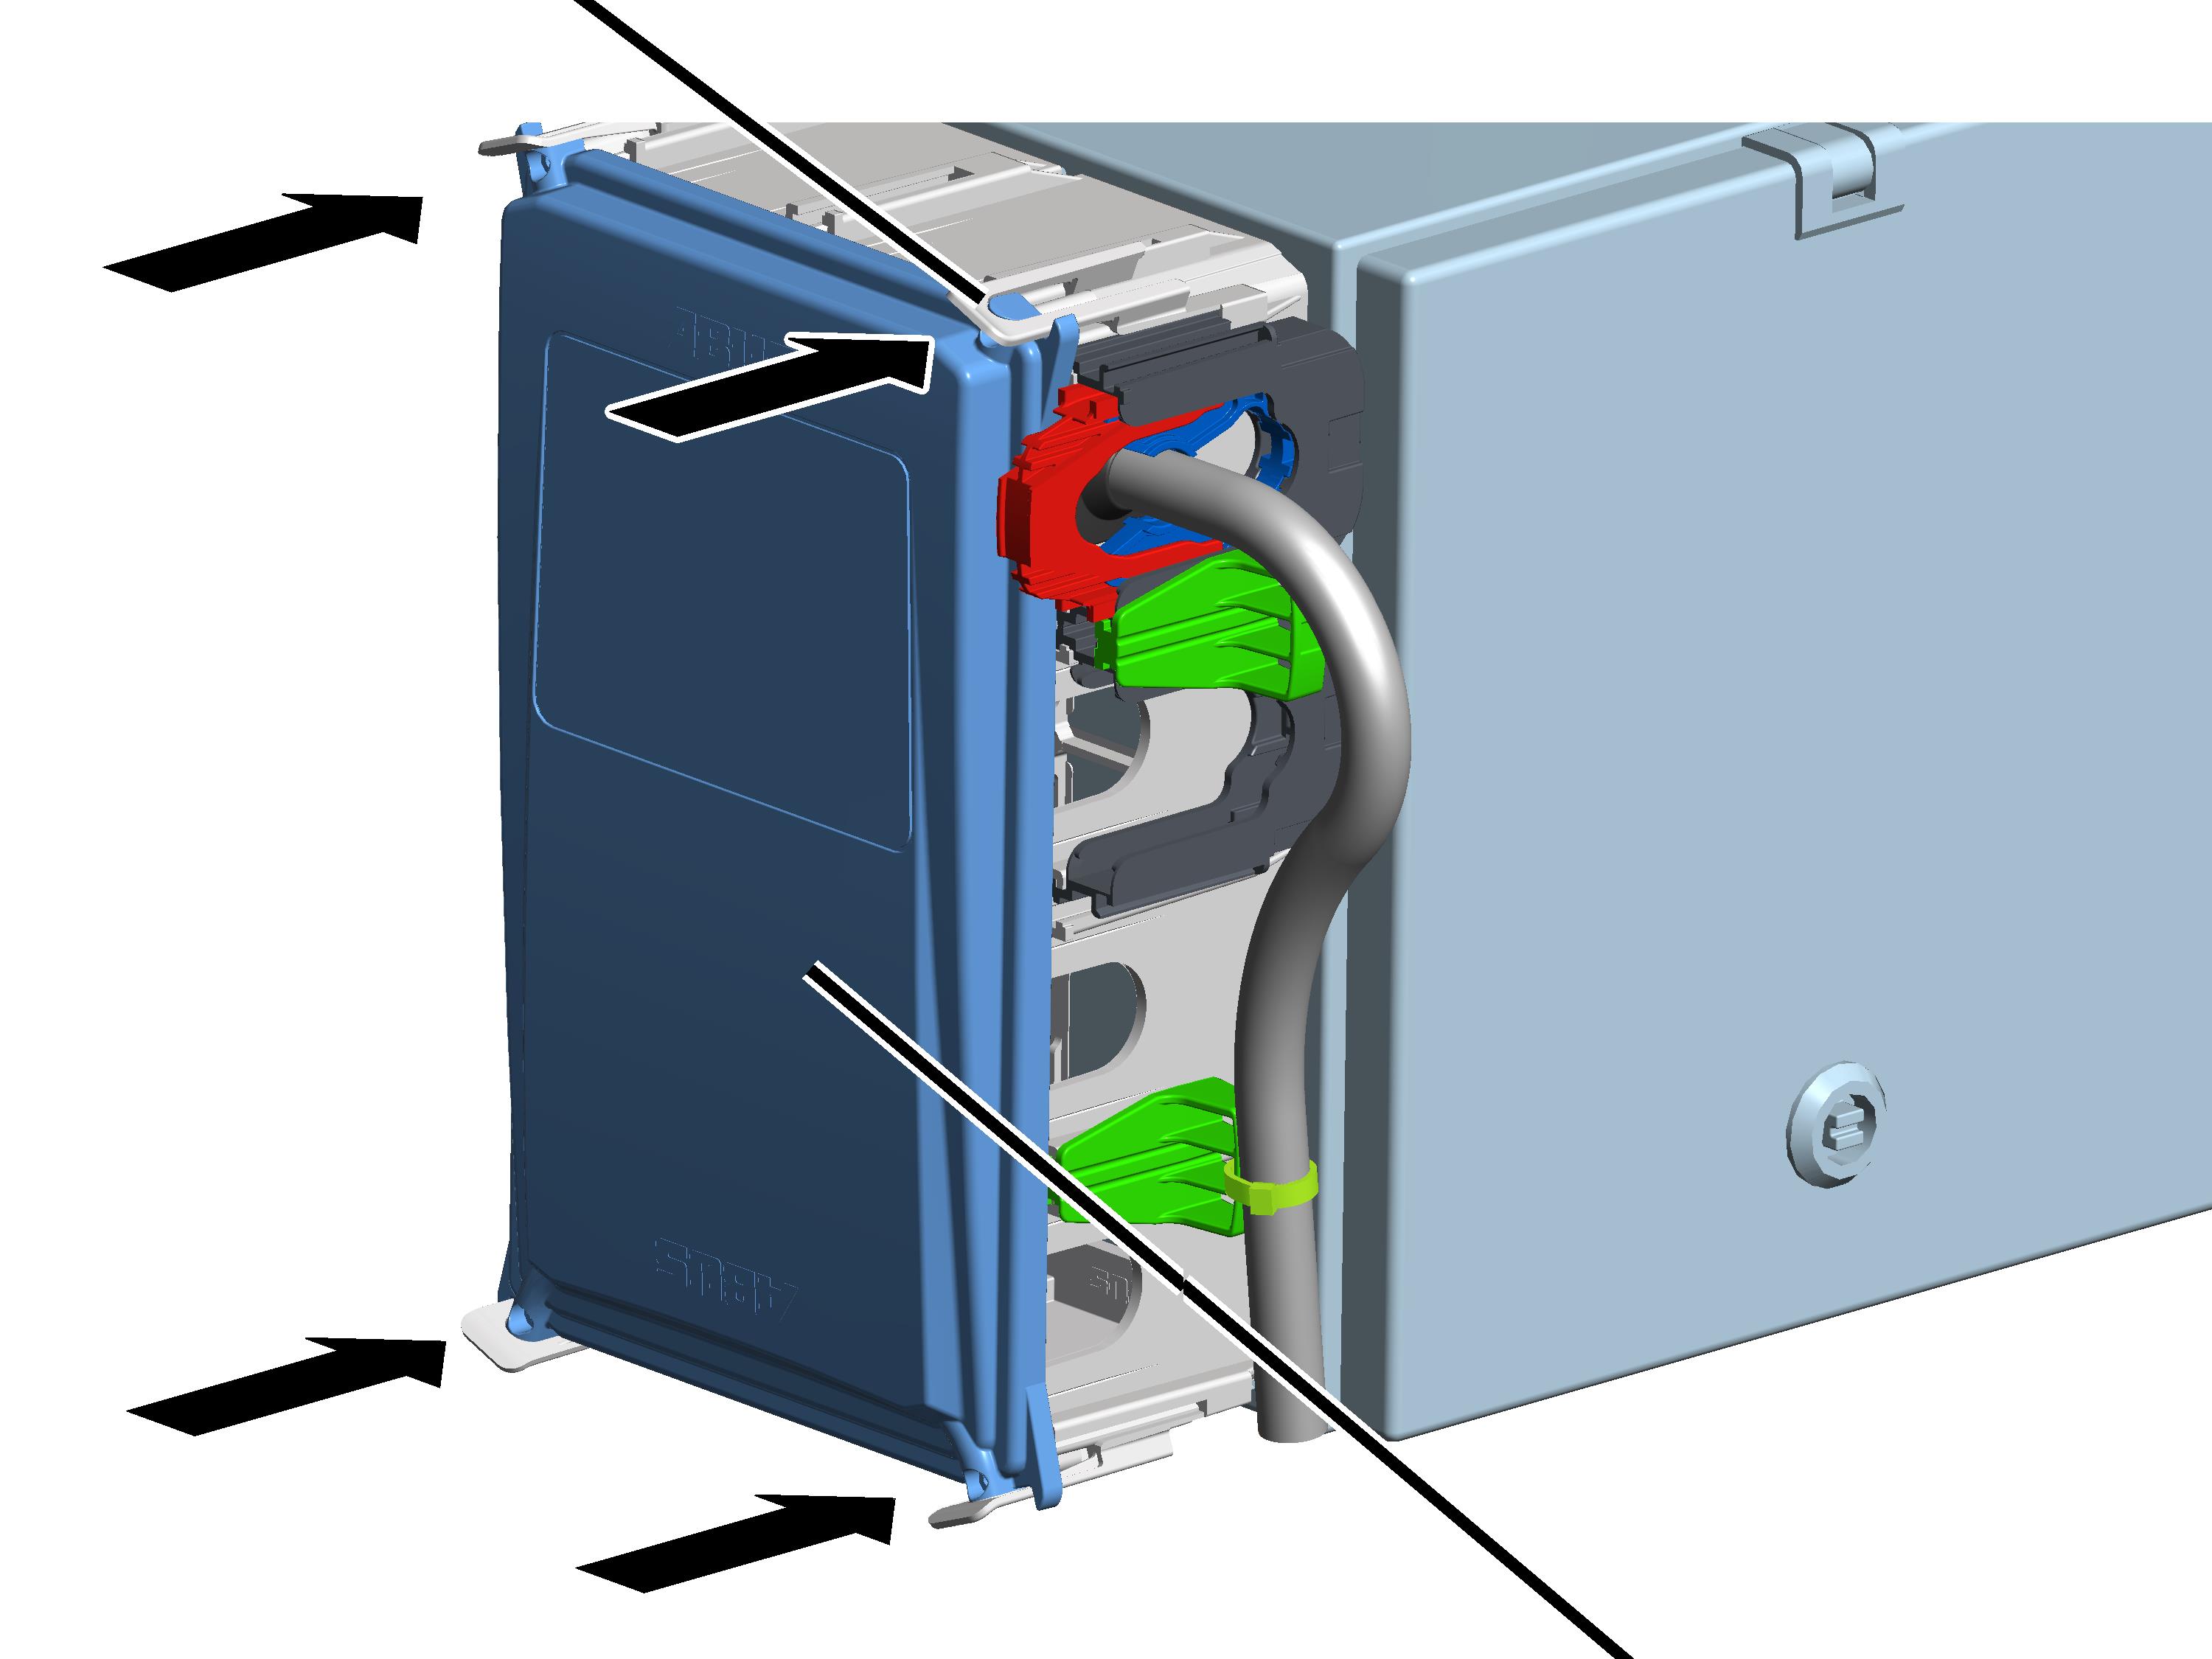
- Legg dekselet på alle fire hjørnene til kapslingen.
- Press dekselet i inngrep i alle fire låseklipsene samtidig.
Stille inn koblingspunkt for nedre løftegrensebryter
Vaiertrekket har en girendebryter med tre koblingspunkter. Reserve-grensebryteren og den øvre løftegrensebryteren ble stilt inn fra fabrikken. Den nedre løftegrensebryteren må stilles inn på stedet.
Kjøre mot laveste krokposisjon for lastkroken
- Kjør lastkroken nedover til ønsket laveste krokposisjon.
- Lastkroken må ikke berøre gulvet i hallen.
- Vaieren må ikke henge slakt ned.
- Mellom vaierføringen og trommelkapslingen må det være en fast bestemt minimumsavstand. Denne fastsettes i neste arbeidstrinn.
- Krokavstanden (avstanden mellom høyeste krokstilling (= krokmål, C-mål) og laveste krokstilling) må ikke være større enn det som er oppgitt på merkeskiltet.
Kun ved vaiertrekk med én vaierføring
Vaierføring
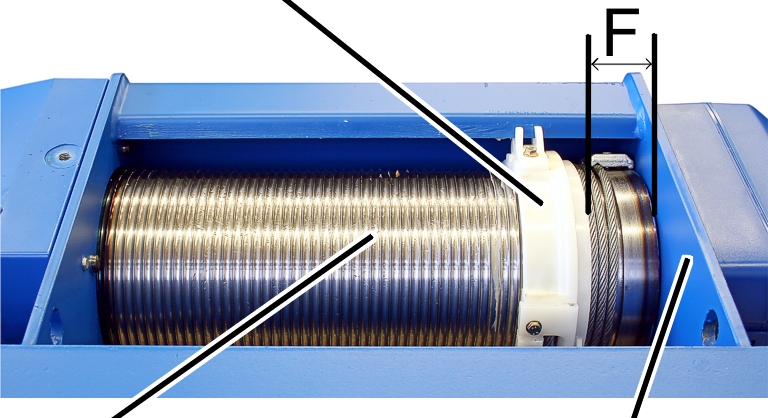
- Mål avstanden "F" mellom vaierføringen på vaiertrommelen og trommelkapslingen, og sammenlign med tabellen.
Vaiertrekk |
Konstruksjon |
Innskjæring |
Avstand "F" |
|---|---|---|---|
GM 800 |
E, D, DA |
4/1 |
42 ± 2 |
GM 1000 |
E, D, |
4/1 2/1 |
56 ± 2 |
GM 2000 |
E, D, |
4/1 2/1 |
59 ± 2,5 |
GM 3000 |
E, D, |
4/1 2/1 |
73 ± 2,5 |
GM 5000 |
E, D, DA, DQA |
4/1 2/1 |
87,5 ± 3 |
GM 5000 |
D |
4/2 |
73 ± 2,5 |
GM 5000 |
Z |
4/2 8/2 |
87,5 ± 3 |
GM 6000 |
E, D, DA, DQA |
4/1 2/1 |
102 ± 3 |
GM 6000 |
Z |
4/2 8/2 |
102 ± 3 |
GM 7000 |
D, DA, |
2/1 4/1 6/1 |
131 ± 4 |
GM 7000 |
D |
4/2 8/2 |
87 ± 3 |
GM 7000 |
Z, ZA |
4/2 6/2 8/2 10/2 |
131 ± 4 |
Kun ved vaiertrekk med to vaierføringer
Vaierføring
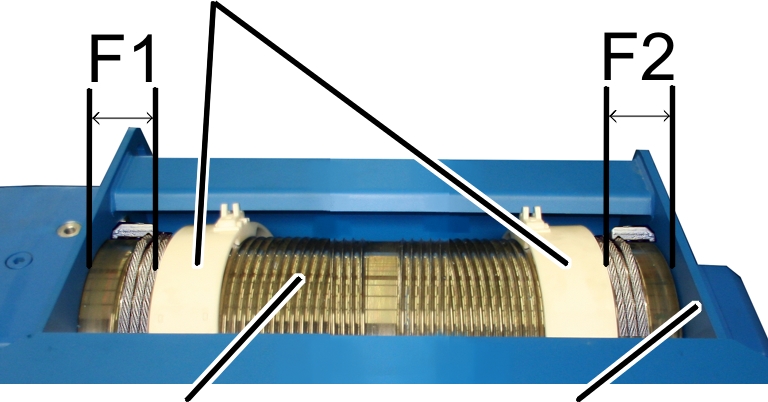
- Mål avstand "F1" og "F2" mellom vaierføringen og trommelkapslingen, og sammenlign med tabellen.
Vaiertrekk |
Avstand "F1" |
Avstand "F2" |
|---|---|---|
GM 5000 - D |
80 ± 3 |
76 ± 3 |
GM 7000 - D |
84 ± 3 |
87 ± 3 |
- Hvis nødvendig kjøres lastkroken så høyt opp at avstand "F" eller "F1" og "F2" overholdes.
Kun ved girendebryter "GGS"
Løsne plombe
Plombe
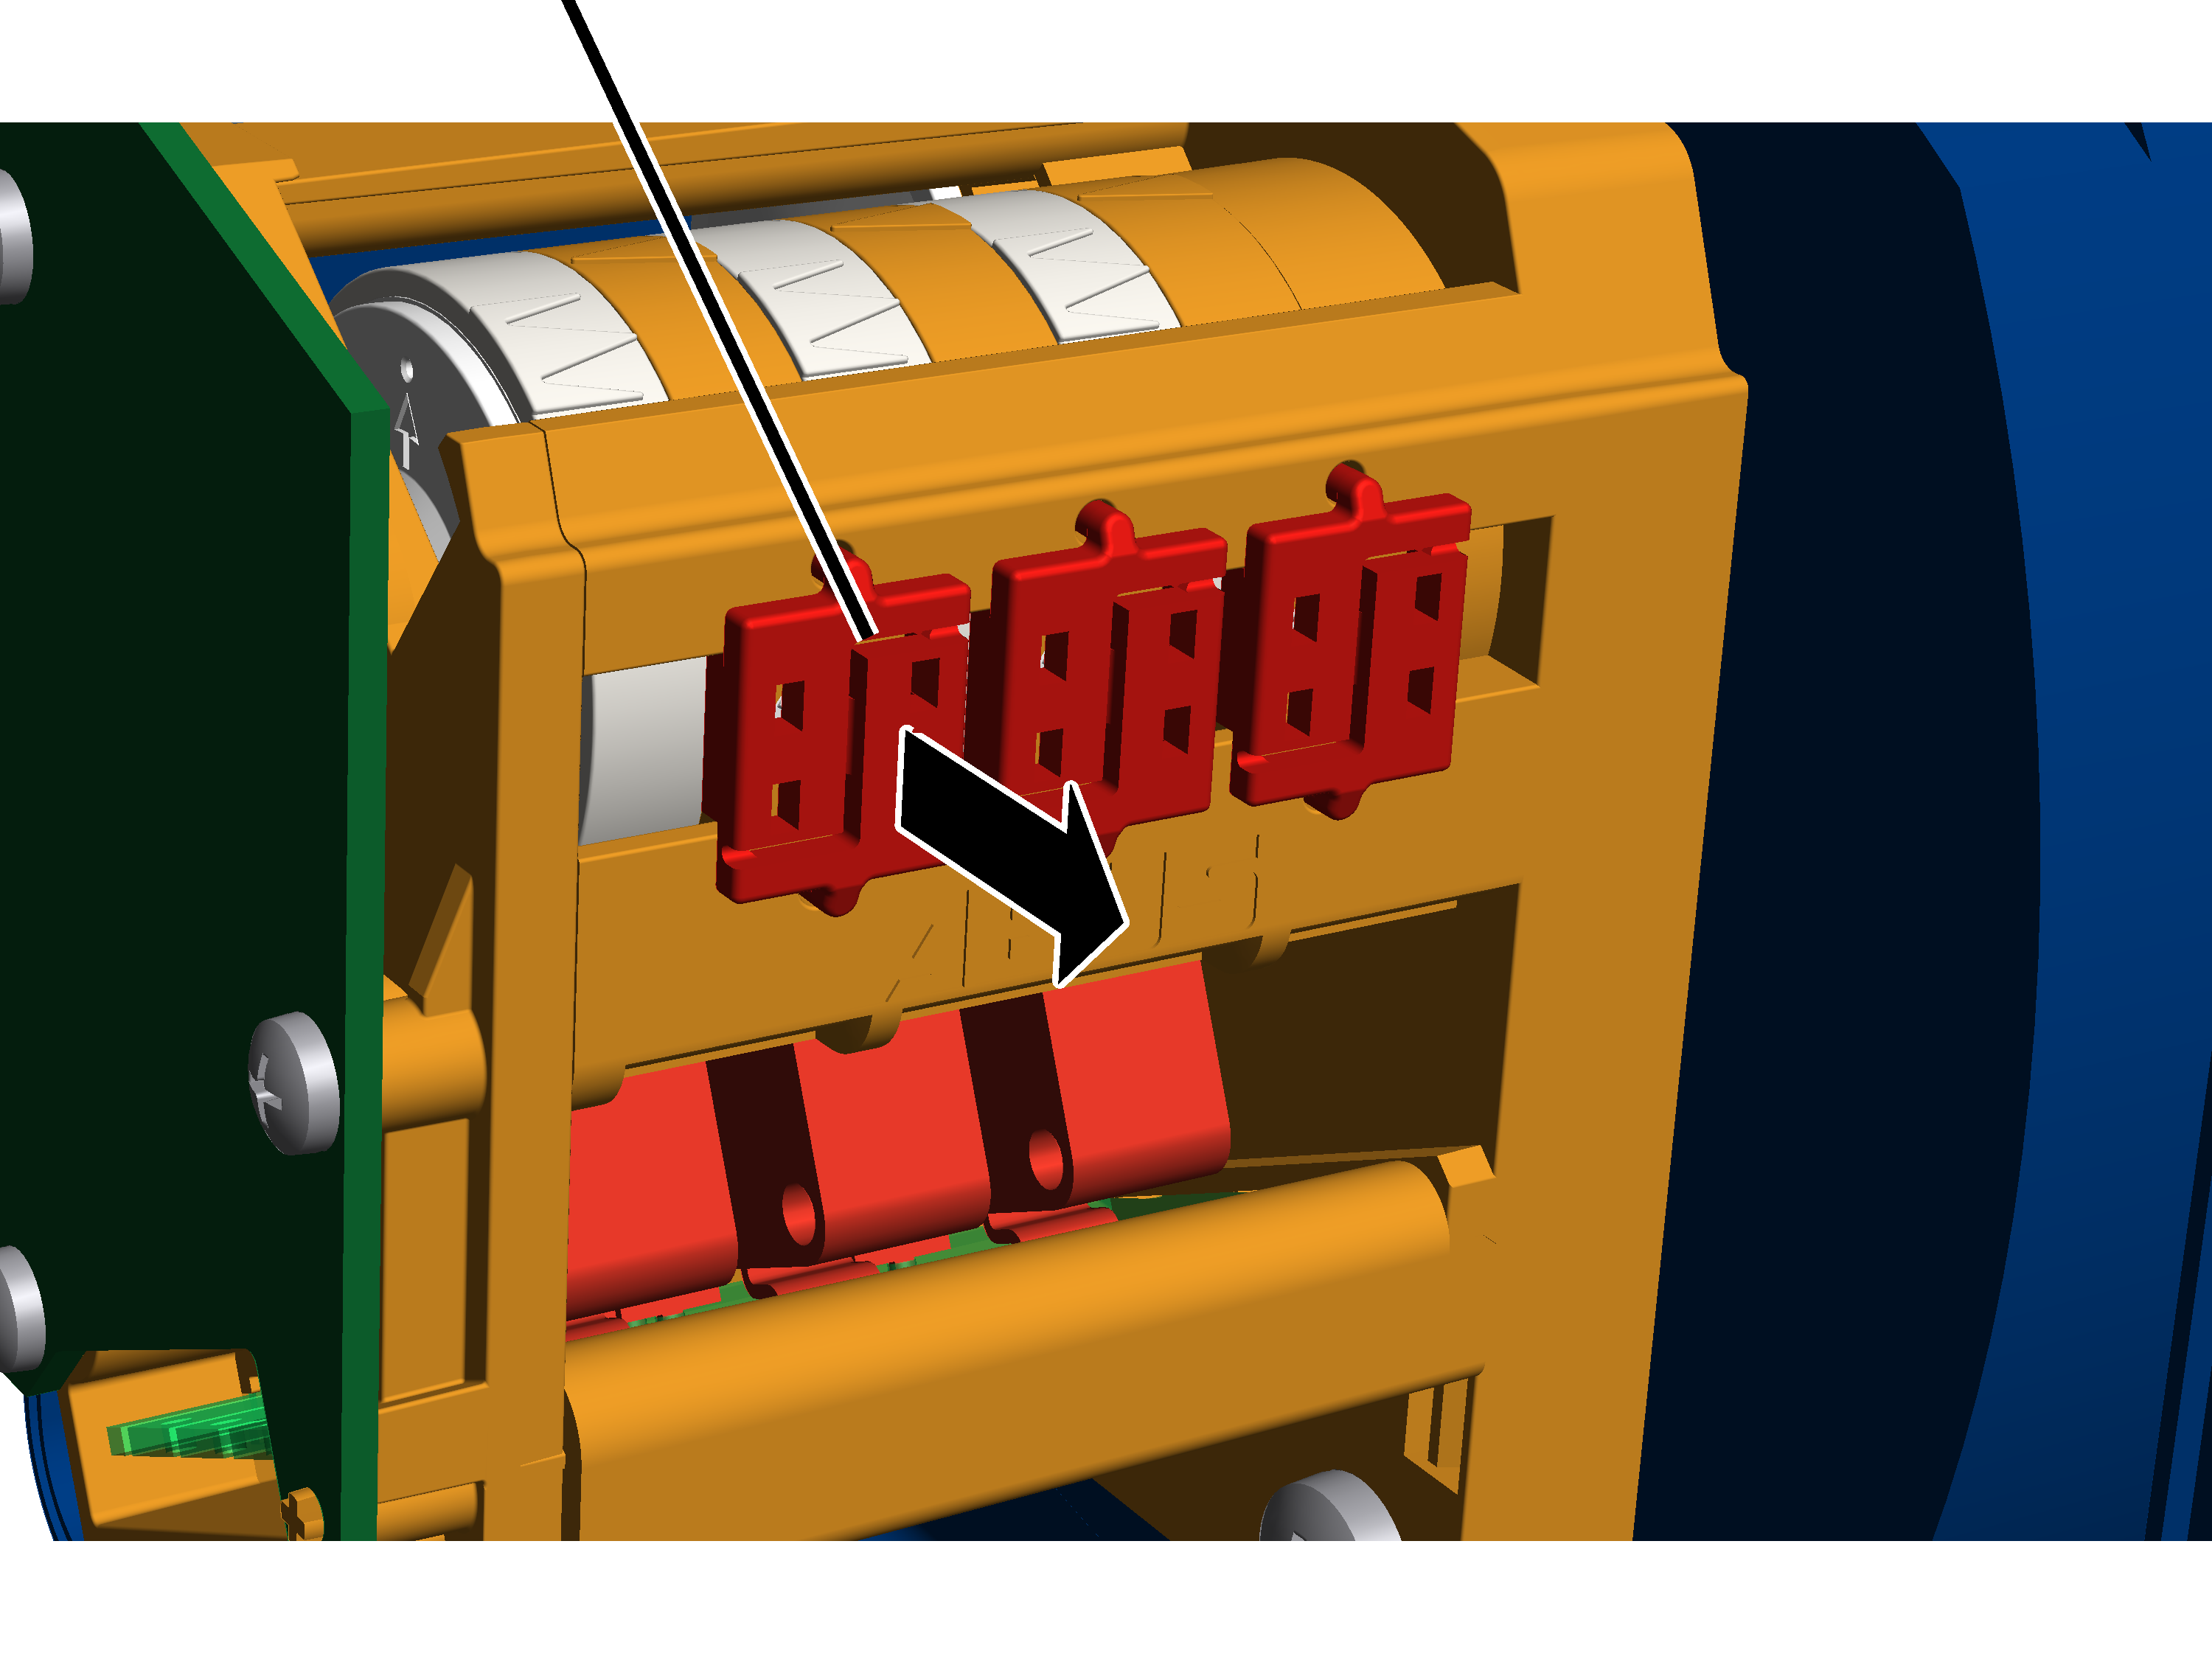
- Ta av husdekslet til endebryterhuset på vaiertrommelen.
- Trykk plomben fra hverandre på midten med en skrutrekker, og fjern den.
Still inn nedre løftegrensebryter
Nedre løftegrensebryter stilles inn med den venstre justeringsskruen.
Hvit viser til kamringenOransje viser
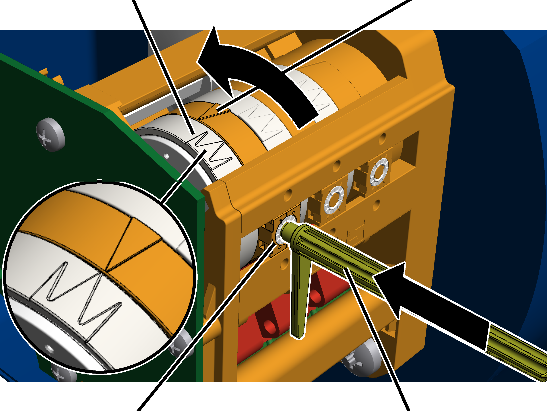
- Ta av justeringsnøkkel. Den er festet i to braketter på girendebryteren.
Alternativt kan det også brukes en sekskantskrutrekker SW 3.0 (ideelt med dreiebord).
Det skal IKKE brukes noen batteriskrutrekker.
- Trykk justeringsnøkkelen inn i justeringsskruen. Den må trykkes inn i justeringsskruen med et lett trykk.
- Om nødvendig: Vri innstillingsskruen helt til den hvite viseren til kamringen står til høyre for den oransje viseren. Den skal ikke stå til venstre for den oransje viseren eller rett over den oransje viseren.
Den midtre hvite pilen viser den nøyaktige posisjonen til koblingspunktet, de to hvite pilene til venstre og høyre for denne, viser start og slutt av koblingsfasen (koblingshysterese).
- Drei justeringsskruen helt til den hvite viseren til kamringen dreier mot urviseren. Drei videre helt til den hvite viseren står nøyaktig på den oransje viseren og du hører et klikk.
- Ved å dreie mot høyre forskyver du koblingspunktet nedover.
- Ved å dreie mot venstre forskyver du koblingspunktet oppover.
- Koblingspunktet for den laveste krokposisjonen er nå innstilt. På dette koblingspunktet blir lastkroken stående ved normal drift, etter at den på forhånd er blitt nedbremset. Bremsestrekningen i neste trinn bestemmes automatisk av ABUControl.
Kun ved girendebryter "GPK"
Stille inn nedre løftegrensebryter
Nedre løftegrensebryter stilles inn med den fremre justeringsskruen.
MikrobryterKoblingsknast
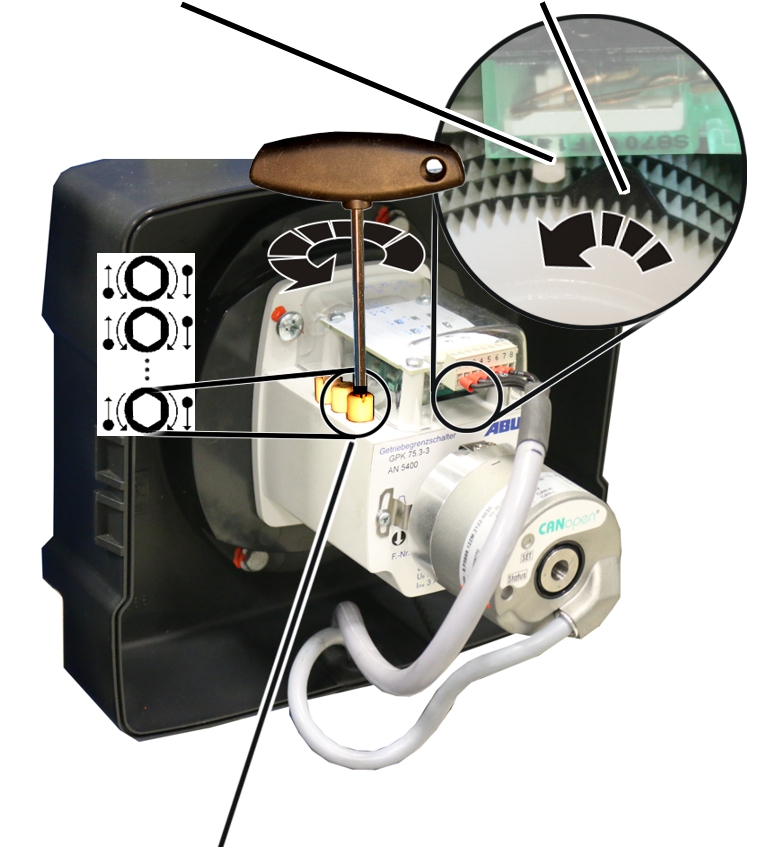
- Drei fremre justeringsskruen til koblingsknasten står til høyre for mikrobryteren. Den må ikke stå til venstre for mikrobryteren eller nøyaktig på mikrobryteren.
- Drei justeringsskruen mot venstre til koblingsknasten trykker mot mikrobryteren mot klokken og du hører et klikk.
- Koblingspunktet for den laveste krokposisjonen er nå innstilt. På dette koblingspunktet blir lastkroken stående ved normal drift, etter at den på forhånd er blitt nedbremset. Bremsestrekningen i neste trinn bestemmes automatisk av ABUControl.
- Nå er laveste krokposisjon for lastkroken fastsatt.
Fastsette bremsestrekning
I normal drift bremses lastkroken ned til sakte løftehastighet, før den til den laveste krokposisjonen.
Bremsestrekningen for dette bestemmes automatisk av ABUControl.
- Kjør lastkroken uten last noen meter oppover.
- Kjør lastkroken nedover med rask løftehastighet.
- I laveste krokposisjon blir lastkroken stående.
Avhengig av hvordan koblingspunktet tidligere er blitt forandret, kan det være at lastkroken kjøres med rask løftehastighet til koblingspunktet og plutselig blir stående der, eller at lastkroken bremses ned tidligere enn nødvendig og kjøres et langt stykke med kun sakte løftehastighet.
Hvis lastkroken må kjøres svært lenge med sakte løftehastighet, kan endeposisjonen til bremsefasen bli endret manuelt. Se "Endre endeposisjon for bremsefasen for vinsjdriften midlertidig".
- ABUControl lagrer det nye koblingspunktet til laveste krokposisjon og beregner kun den nødvendige bremsestrekningen automatisk.
Ved neste tilkjøring av koblingspunktet:
- Lastkroken bremser (avhengig av den aktuelle løftehastigheten) like før den laveste krokposisjonen ned til sakte løftehastighet.
- Umiddelbart før koblingspunktet kjører lastkroken kun med sakte løftehastighet.
- På koblingspunkt blir lastkroken stående.
Kontrollere innstilling
- Kjør opp lastekroken.
- Senk lastkroken med sakte og rask løftehastighet og kontroller om lastkroken blir stående i laveste krokposisjon.
Kun ved girendebryter "GGS"
Plombere justeringsskruen
Plombe
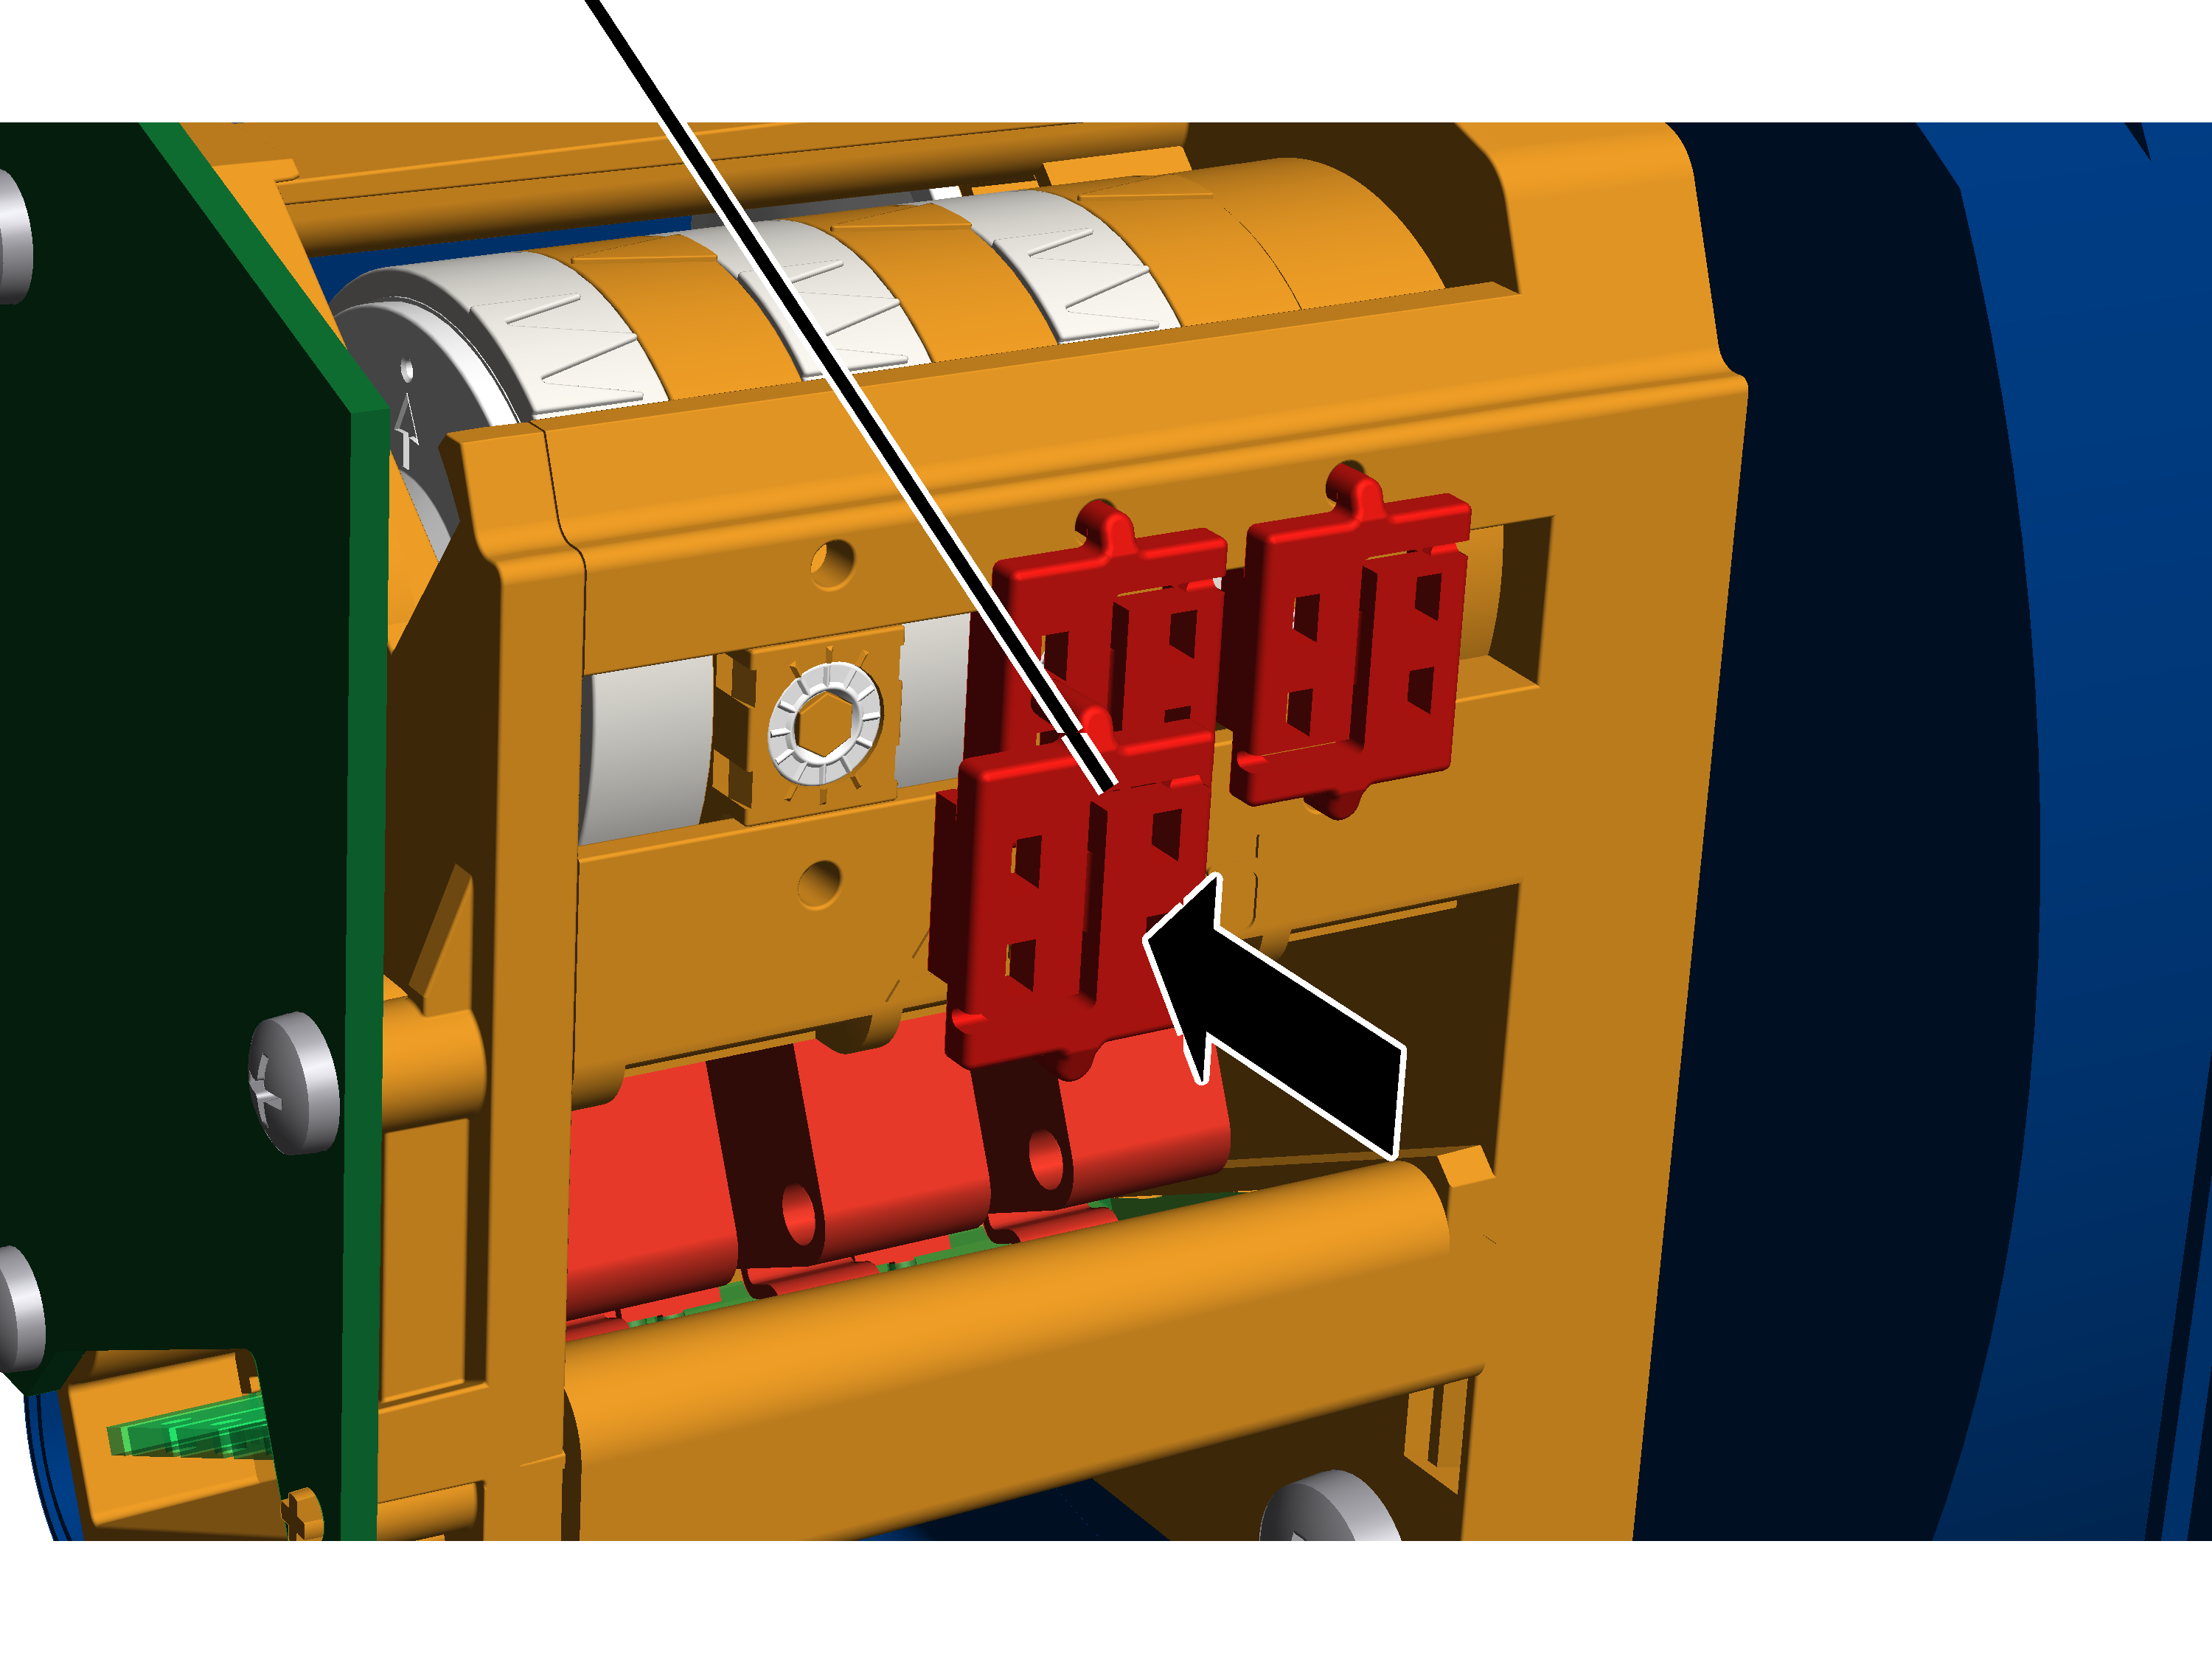
- Sett plomben på justeringsskruen og trykk inn.
Montere, stille inn og innlære avstandssensor
Ved avstandssensor i løpekattkjøring: Løpekatten måler ved hjelp av laserstråle avstanden til enden av hovedbjelken. Med denne målingen realiseres før- og endestopp (i stedet for den ellers vanlige krysspakbryteren) og ut fra den beregnede posisjonen til de to løpekattene og kollisjonsbeskyttelsen (i stedet for den ellers vanlige refleksjonsfotocellen). I felles drift av begge løpekattene beregnes og reguleres den alltid konstante avstanden mellom løpekattene også ut fra dette.
Ved avstandssensor krankjøring: Kranen måler ved hjelp av avstandssensoren med laserstråle avstanden til motkranen (eller til de to motkranene). Med dette realiseres for- og endestopp mot motkranen eller motkranene (i stedet for den ellers vanlige refleksjonsfotocellen). Dermed reguleres den alltid konstante avstanden i tandemdrift. For- og endestopp mot enden av kranbanen realiseres med krysspakbryter.
Ved en krandistansering av statiske årsaker eller en lastavhengig krandistansering brukes vanligvis refleksjonsfotoceller eller énveis fotoceller. Ved en hallprofilstyring brukes vanligvis krysspakbrytere eller et målesystem for absoluttverdi.
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "SERVICE" (brukernivå [2]) må være pålogget.
Oversikt: Avstandssensor og reflektor
- Ved avstandssensor krankjøring: Avstandssensoren til kranen og reflektoren for avstandssensoren motkranen festes på en felles holder på understellsbjelke. På motkranen er plasseringen av avstandssensor og reflektor derfor reversert. Laserstrålen til avstandssensorene skal ikke krysse hverandre.
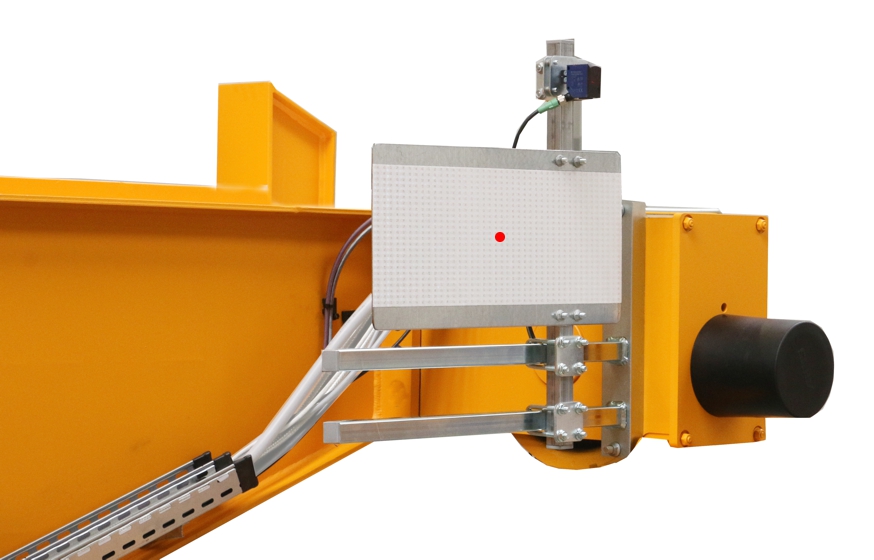
- Ved avstandssensor løpekattkjøring på vaiertrekk GM modulær: Avstandssensoren skyves sideveis på en holder i dekselet for vaiertrommelen. Reflektoren limes på understellsbjelken for kranen som klebefolie, eller festes på et kvadratrør.
- Ved avstandssensor løpekattkjøring på vaiertrekk GM kompakt: Avstandssensoren monteres på kattrammen med en magnetholder. Reflektoren limes på understellsbjelken for kranen som klebefolie, eller festes på et kvadratrør.
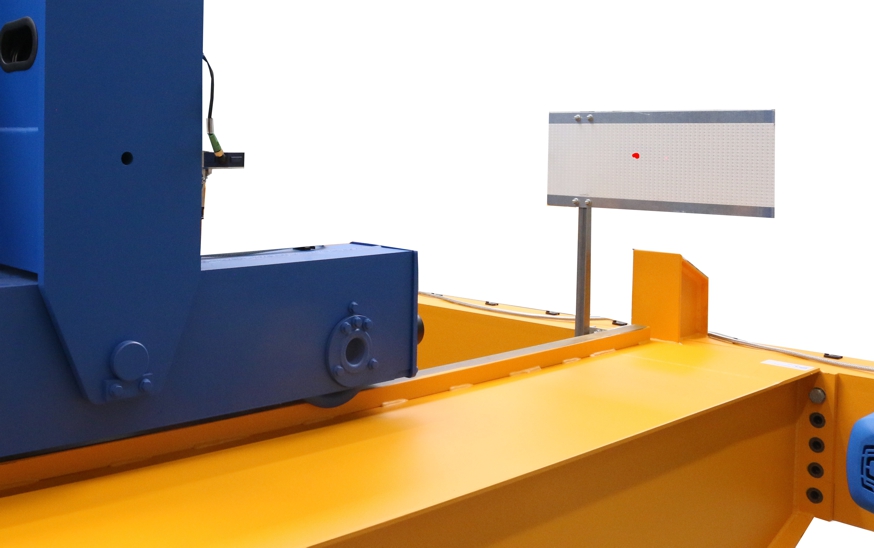
Montere avstandssensor
Avstandssensoren festes enten med en holder på understellsbjelken på et kvadratrør eller plasseres med en magnetholder i vaiertrekket.
Kun ved avstandssensor på kvadratrør
Montere holder for fotoceller
Gjengebøyle
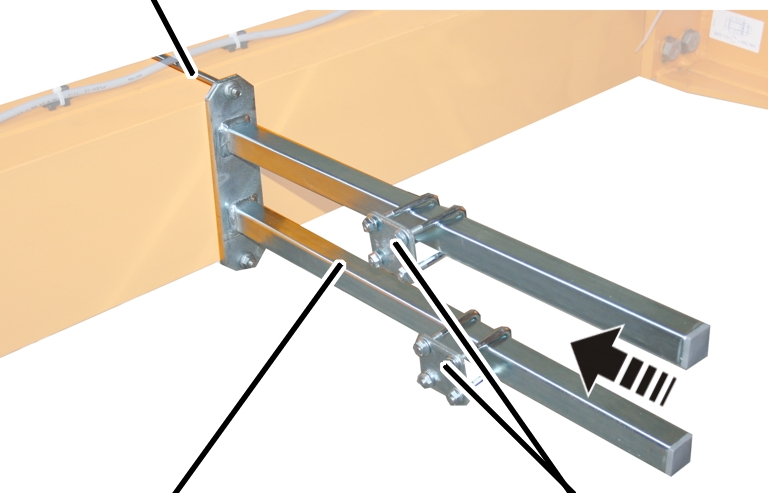
- Fest holderen på understellsbjelken.
- Skru fast holderen med gjengebøyle.
Gjengebøyle |
Tiltrekkingsmoment |
|---|---|
M8 |
25 Nm. |
M10 |
50 Nm. |
M12 |
75 Nm. |
- Skyv på og sikre rørklemmer (2x).
- Skyv kvadratrøret inn i rørklemmen og skru fast.
AdapterFesteplate
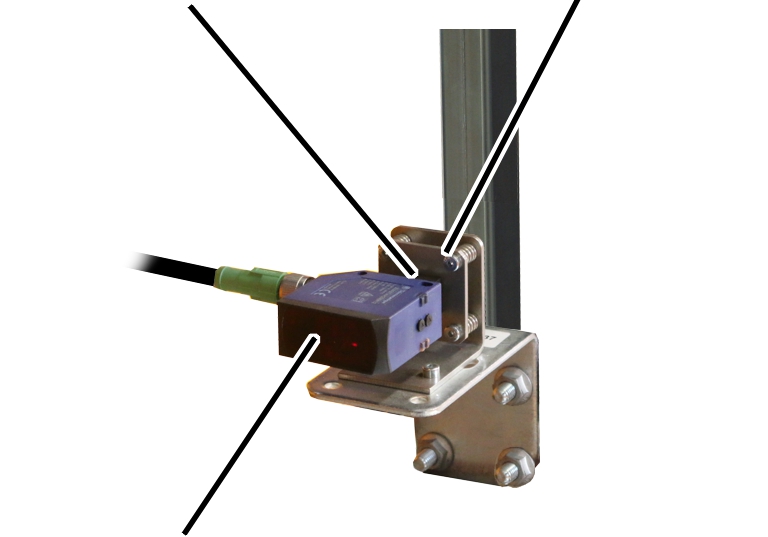
- Skyv hele holderen på kvadratrøret.
- Skru fast holderen med rillemutre M8 (4x) håndfast.
- Skyv avstandssensoren inn i adapteren på festeplaten og skru fast skruene.
Kun ved avstandssensor på magnetholder
- Passende størrelse og utforming velges fra følgende tegninger.
- Les av målene A og B fra de etterfølgende tabellene.
Magnetholder
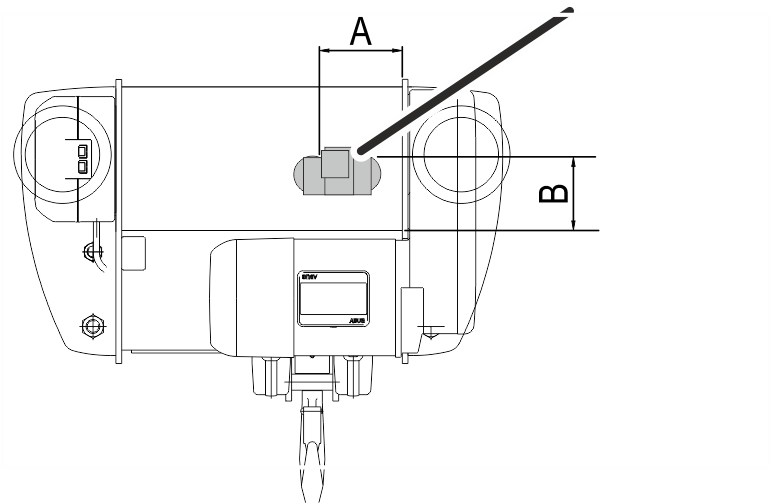
Monteringsposisjon for magnetholder på vaiertrekk E
Konstruksjonsstørrelse |
Mål A |
Mål B |
|---|---|---|
800 4/1 |
130 |
100 |
1000 2/1 |
130 |
130 |
1000 4/1 |
130 |
130 |
2000 2/1 |
130 |
130 |
2000 4/1 |
130 |
160 |
3000 2/1 |
130 |
160 |
3000 4/1 |
130 |
160 |
5000 2/1 |
130 |
160 |
5000 4/1 |
130 |
200 |
6000 2/1 |
130 |
160 |
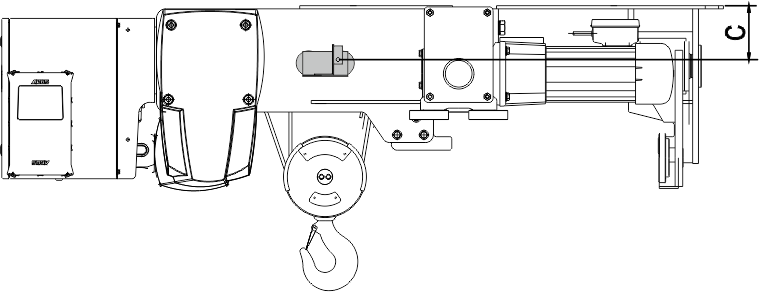
Monteringsposisjon for magnetholder på vaiertrekk S. Ta hensyn til mål C og fest avstandssensoren mest mulig midt på vaiersystemet.
Konstruksjonsstørrelse |
Mål A |
|---|---|
800 4/1 |
140 |
1000 4/1 |
180 |
2000 4/1 |
180 |
3000 2/1 |
180 |
3000 4/1 |
245 |
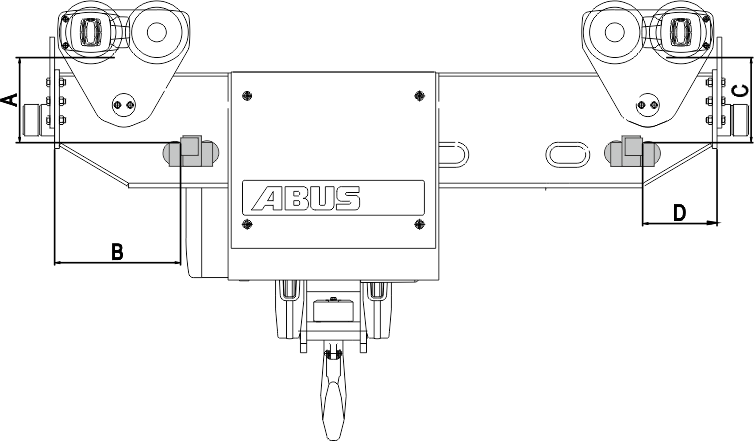
Monteringsposisjon for magnetholder på vaiertrekk U. Ta hensyn til forskjellige posisjoner for venstre og høyre avstandssensor.
Konstruksjonsstørrelse |
Mål A |
Mål B |
Mål C |
Mål D |
|---|---|---|---|---|
5000 4/1 |
330 |
350 |
310 |
660 |
6000 2/1 |
325 |
640 |
285 |
560 |
6000 4/1 |
400 |
320 |
370 |
595 |
7000 2/1 |
360 |
420 |
450 |
550 |
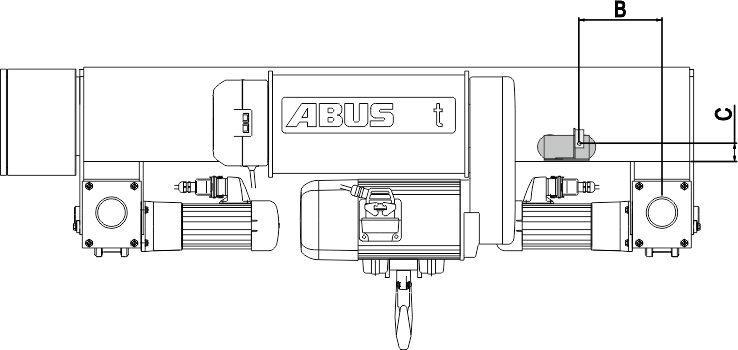
Monteringsposisjon for magnetholder på vaiertrekk D.
Konstruksjonsstørrelse |
Mål A |
Mål B |
|---|---|---|
800 4/1 |
210 |
60 |
1000 4/1 |
200 |
50 |
2000 2/1 |
200 |
50 |
2000 4/1 |
200 |
50 |
3000 2/1 |
225 |
50 |
3000 4/1 |
225 |
50 |
5000 2/1 |
200 |
50 |
5000 4/1 |
130 |
50 |
5000 4/2 |
200 |
50 |
5000 6/1 |
130 |
50 |
6000 2/1 |
200 |
45 |
6000 4/1 |
170 |
50 |
6000 6/1 |
200 |
50 |
7000 2/1 |
190 |
50 |
7000 4/1 |
190 |
50 |
7000 4/2 |
190 |
50 |
7000 6/1 |
190 |
60 |
7000 8/2 |
190 |
50 |
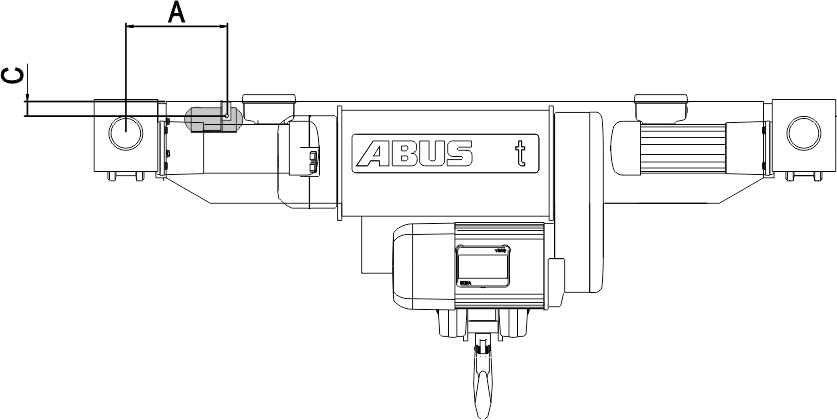
Monteringsposisjon for magnetholder på vaiertrekk DA.
Konstruksjonsstørrelse |
Mål A |
Mål C |
|---|---|---|
800 4/1 |
540 |
30 |
1000 4/1 |
250 |
35 |
2000 2/1 |
520 |
55 |
2000 4/1 |
520 |
55 |
3000 2/1 |
470 |
50 |
3000 4/1 |
550 |
60 |
5000 2/1 |
550 |
45 |
5000 4/1 |
610 |
55 |
6000 2/1 |
565 |
50 |
6000 4/1 |
700 |
55 |
7000 2/1 |
590 |
70 |
7000 4/1 |
390 |
170 |
7000 6/1 |
350 |
200 |
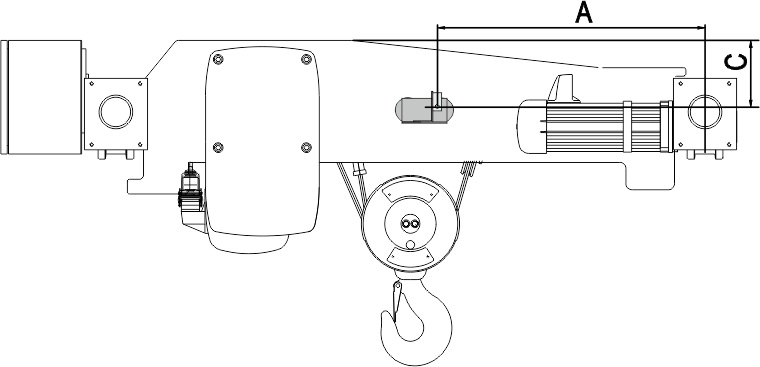
Monteringsposisjon for magnetholder på vaiertrekk DQA. Ta hensyn til mål C og fest avstandssensoren mest mulig midt på vaiersystemet.
Konstruksjonsstørrelse |
Spor |
Mål C |
|---|---|---|
2000 |
1400 |
100 |
3000 |
1400 |
85 |
2000 |
1600 |
100 |
3000 |
1600 |
85 |
5000 |
1600 |
75 |
6000 |
1600 |
80 |
2000 |
2000 |
95 |
3000 |
2000 |
85 |
5000 |
2000 |
75 |
6000 |
2000 |
85 |
2000 |
2500 |
100 |
3000 |
2500 |
80 |
5000 |
2500 |
75 |
6000 |
2500 |
85 |
7000 |
2500 |
100 |
7000 |
3000 |
100 |
7000 |
3500 |
100 |
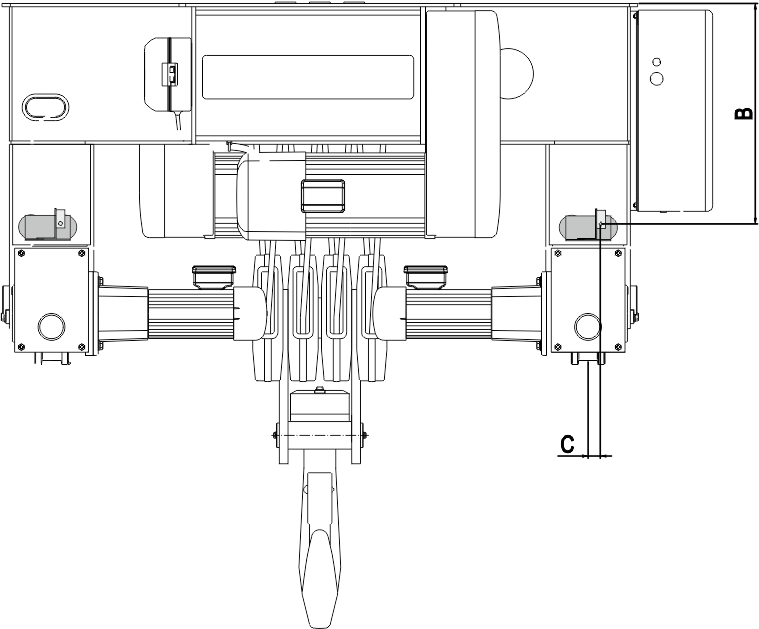
Monteringsposisjon for magnetholder på vaiertrekk Z.
Konstruksjonsstørrelse |
Mål B |
|---|---|
5000 4/2 |
535 |
5000 8/2 |
580 |
6000 4/2 |
565 |
6000 8/2 |
570 |
7000 4/2 |
725 |
7000 6/2 |
850 |
7000 8/2 |
660 |
7000 10/2 |
300 |
7000 12/2 |
470 |
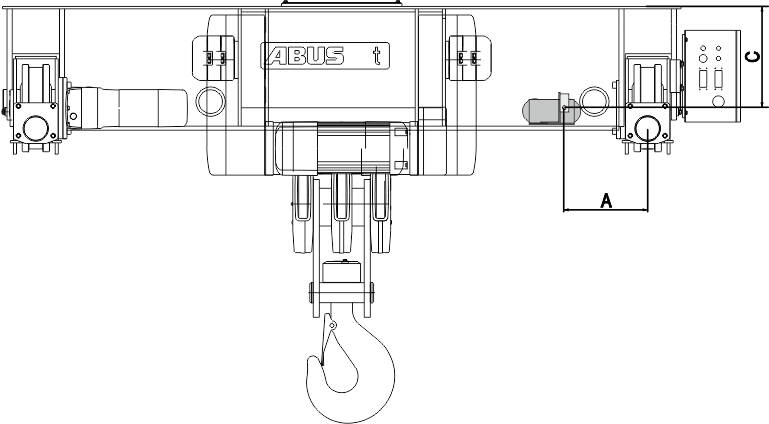
Monteringsposisjon for magnetholder på vaiertrekk ZA.
Konstruksjonsstørrelse |
Mål A |
Mål C |
|---|---|---|
5000 8/2 |
315 |
355 |
6000 8/2 |
315 |
200 |
7000 6/2 |
440 |
500 |
7000 8/2 |
420 |
482 |
7000 10/2 |
500 |
570 |
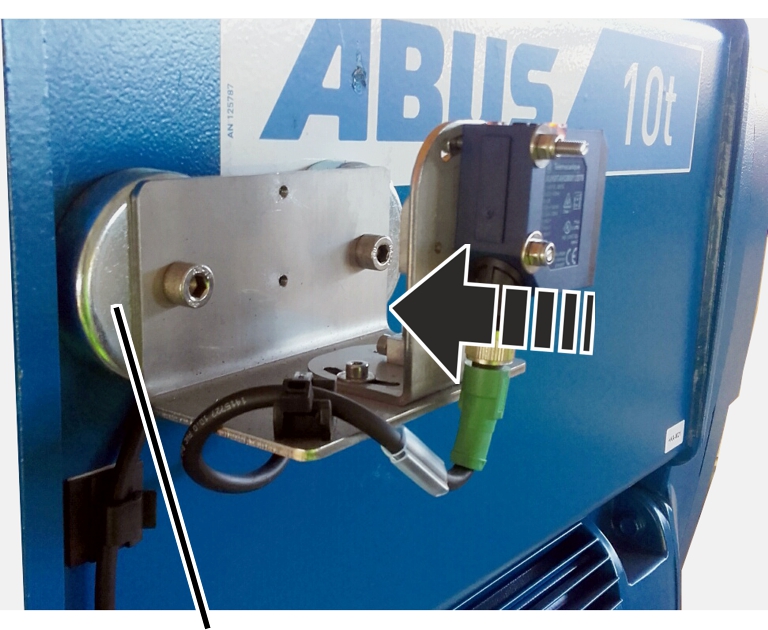
- Plasser magnetholderen på vaiertrekket.
Den angitte posisjonen referer da til stedet på avstandssensoren der laserstrålen kommer ut av avstandssensoren.
Avhengig av monteringssituasjonen er posisjonen for magnetholderne muligens allerede markert.
Kun på vaiertrekk GM modular
Trommelside
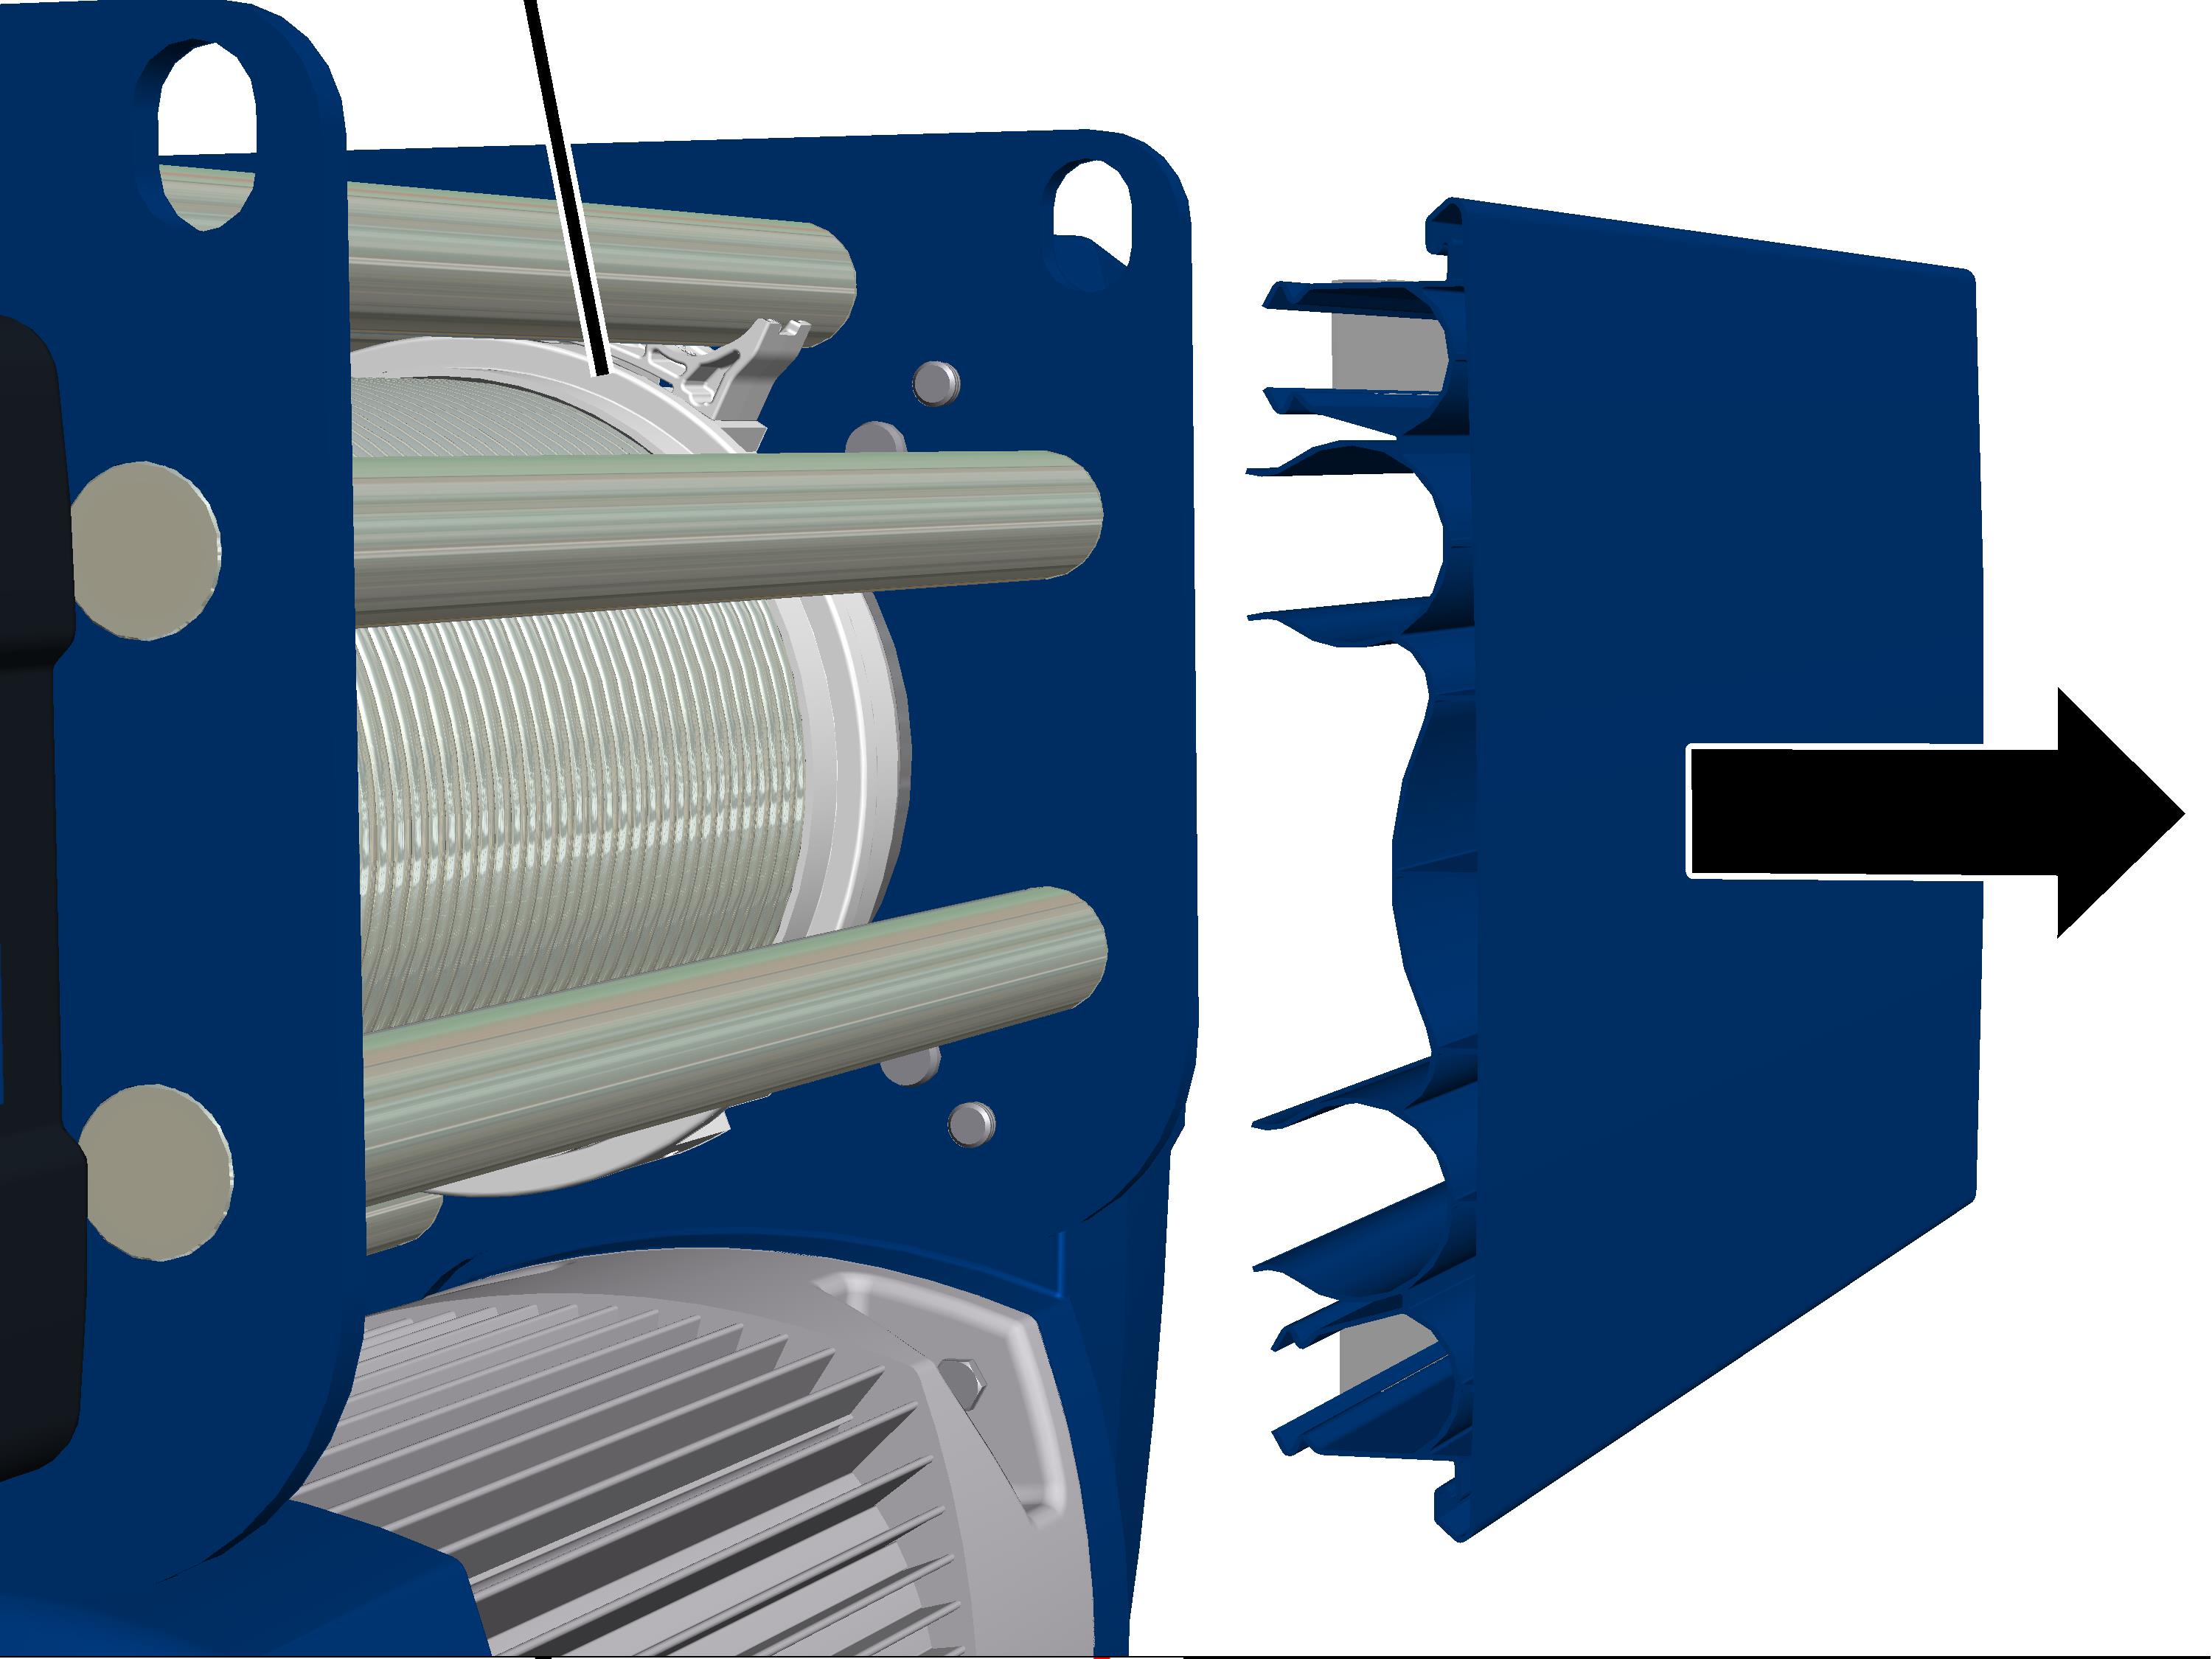
- Ta dekselet av trommelsiden.
Vinkelplate
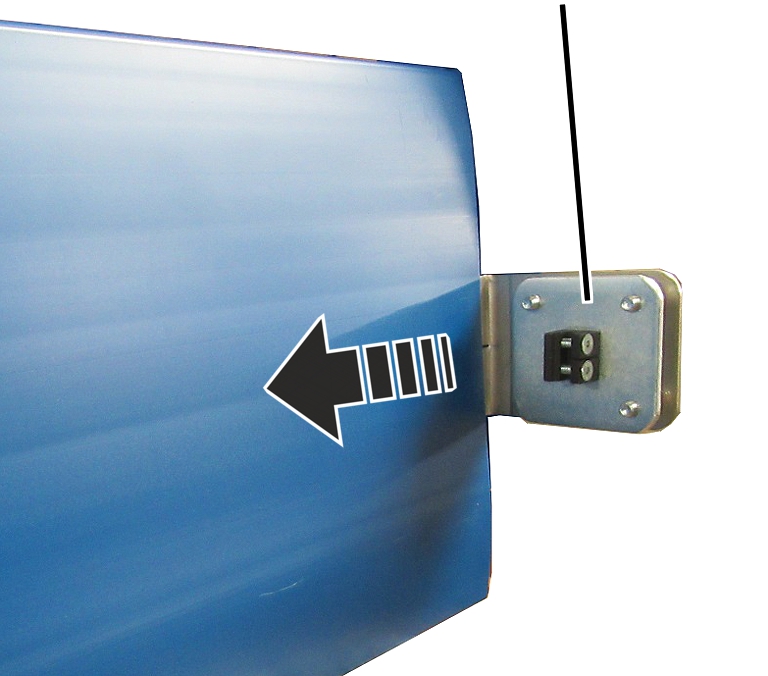
- Skyv vinkelplaten med slissen sideveis inn dekselet.
- Sett på dekselet på vaiertrekket.
- Skyv avstandssensoren inn i adapteren på festeplaten og skru fast skruene.
Montere reflektor
- Ved tandemkjøring føres kranene til størst mulig avstand.
- Ved felles drift av to løpekatter: Før løpekattene til størst mulig avstand.
Kun ved reflektor som klebefolie
- Posisjoner reflektoren som klebefolie slik at laserpunktet står mest mulig i midten.
Den nøyaktige innstillingen skjer senere på avstandssensoren. Posisjonen til den pålimte klebefolien kan ikke lenger korrigeres.
- Press på klebefolien.
Kun ved reflektor på et kvadratrør
Gjengebøyle
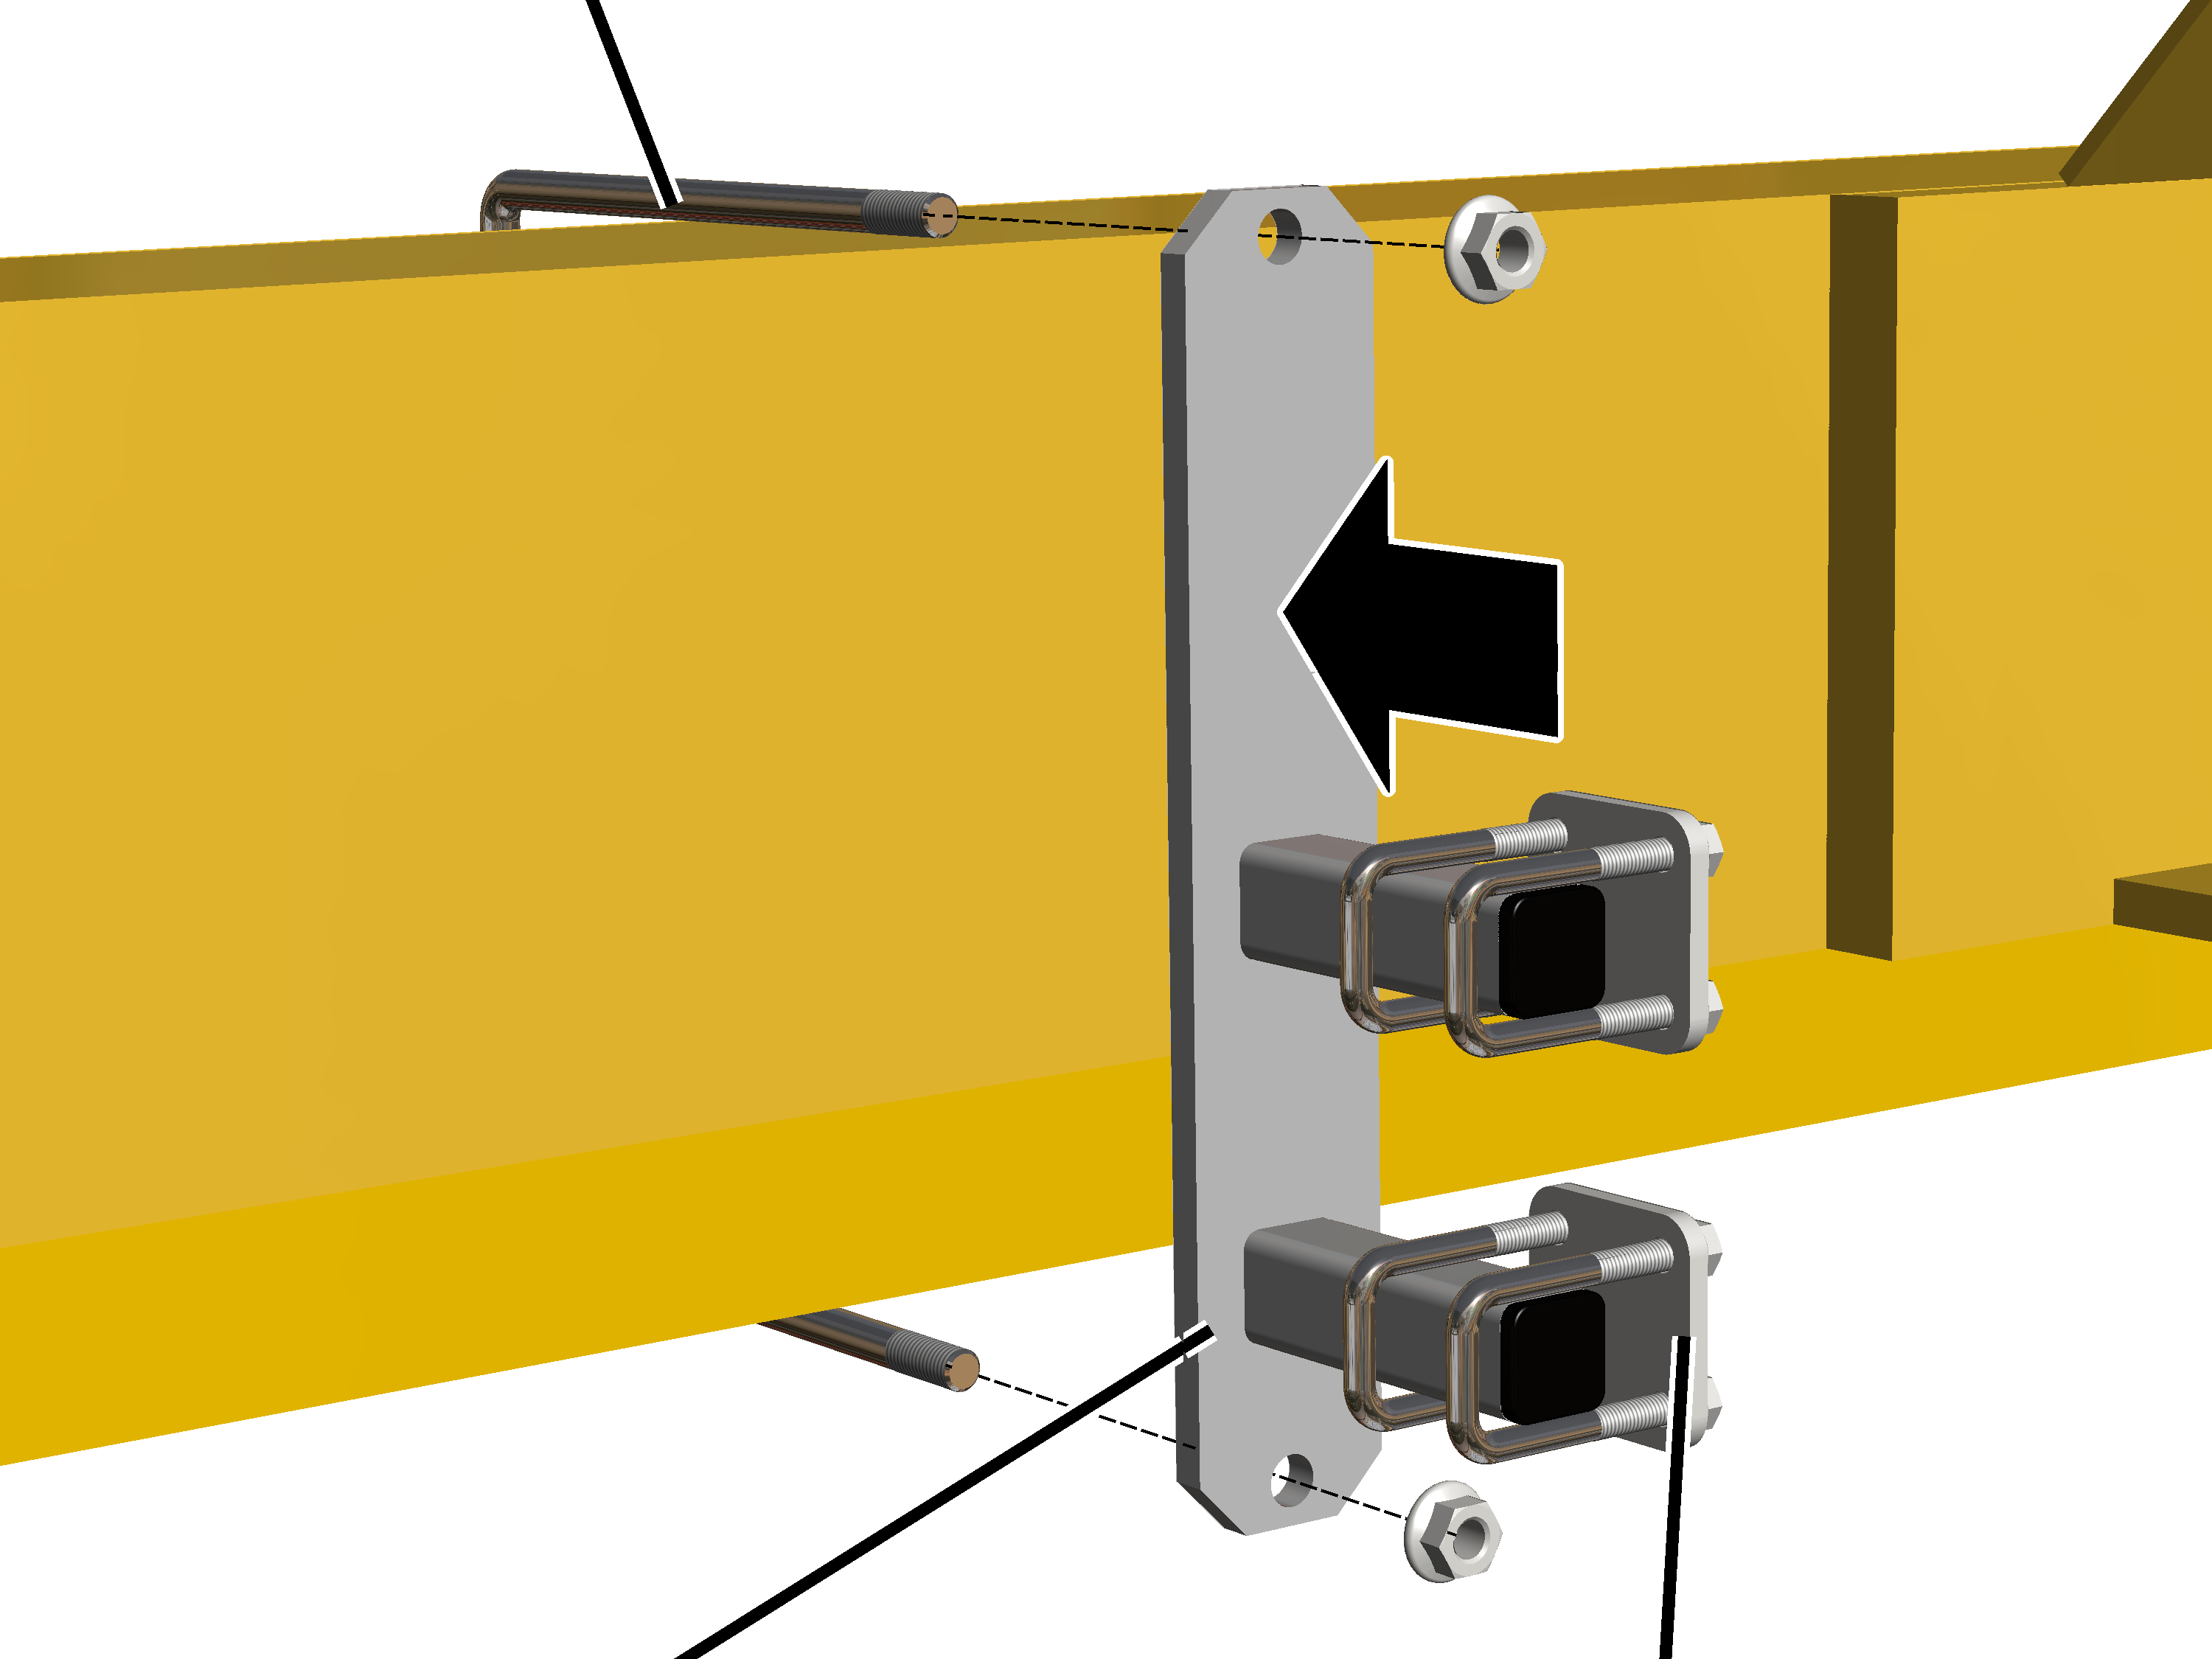
- Skru fast holderen med gjengebøyle.
Gjengebøyle |
Tiltrekkingsmoment |
|---|---|
M8 |
25 Nm. |
M10 |
50 Nm. |
M12 |
75 Nm. |
- Skyv på og sikre rørklemmer (2x).
Kvadratrør
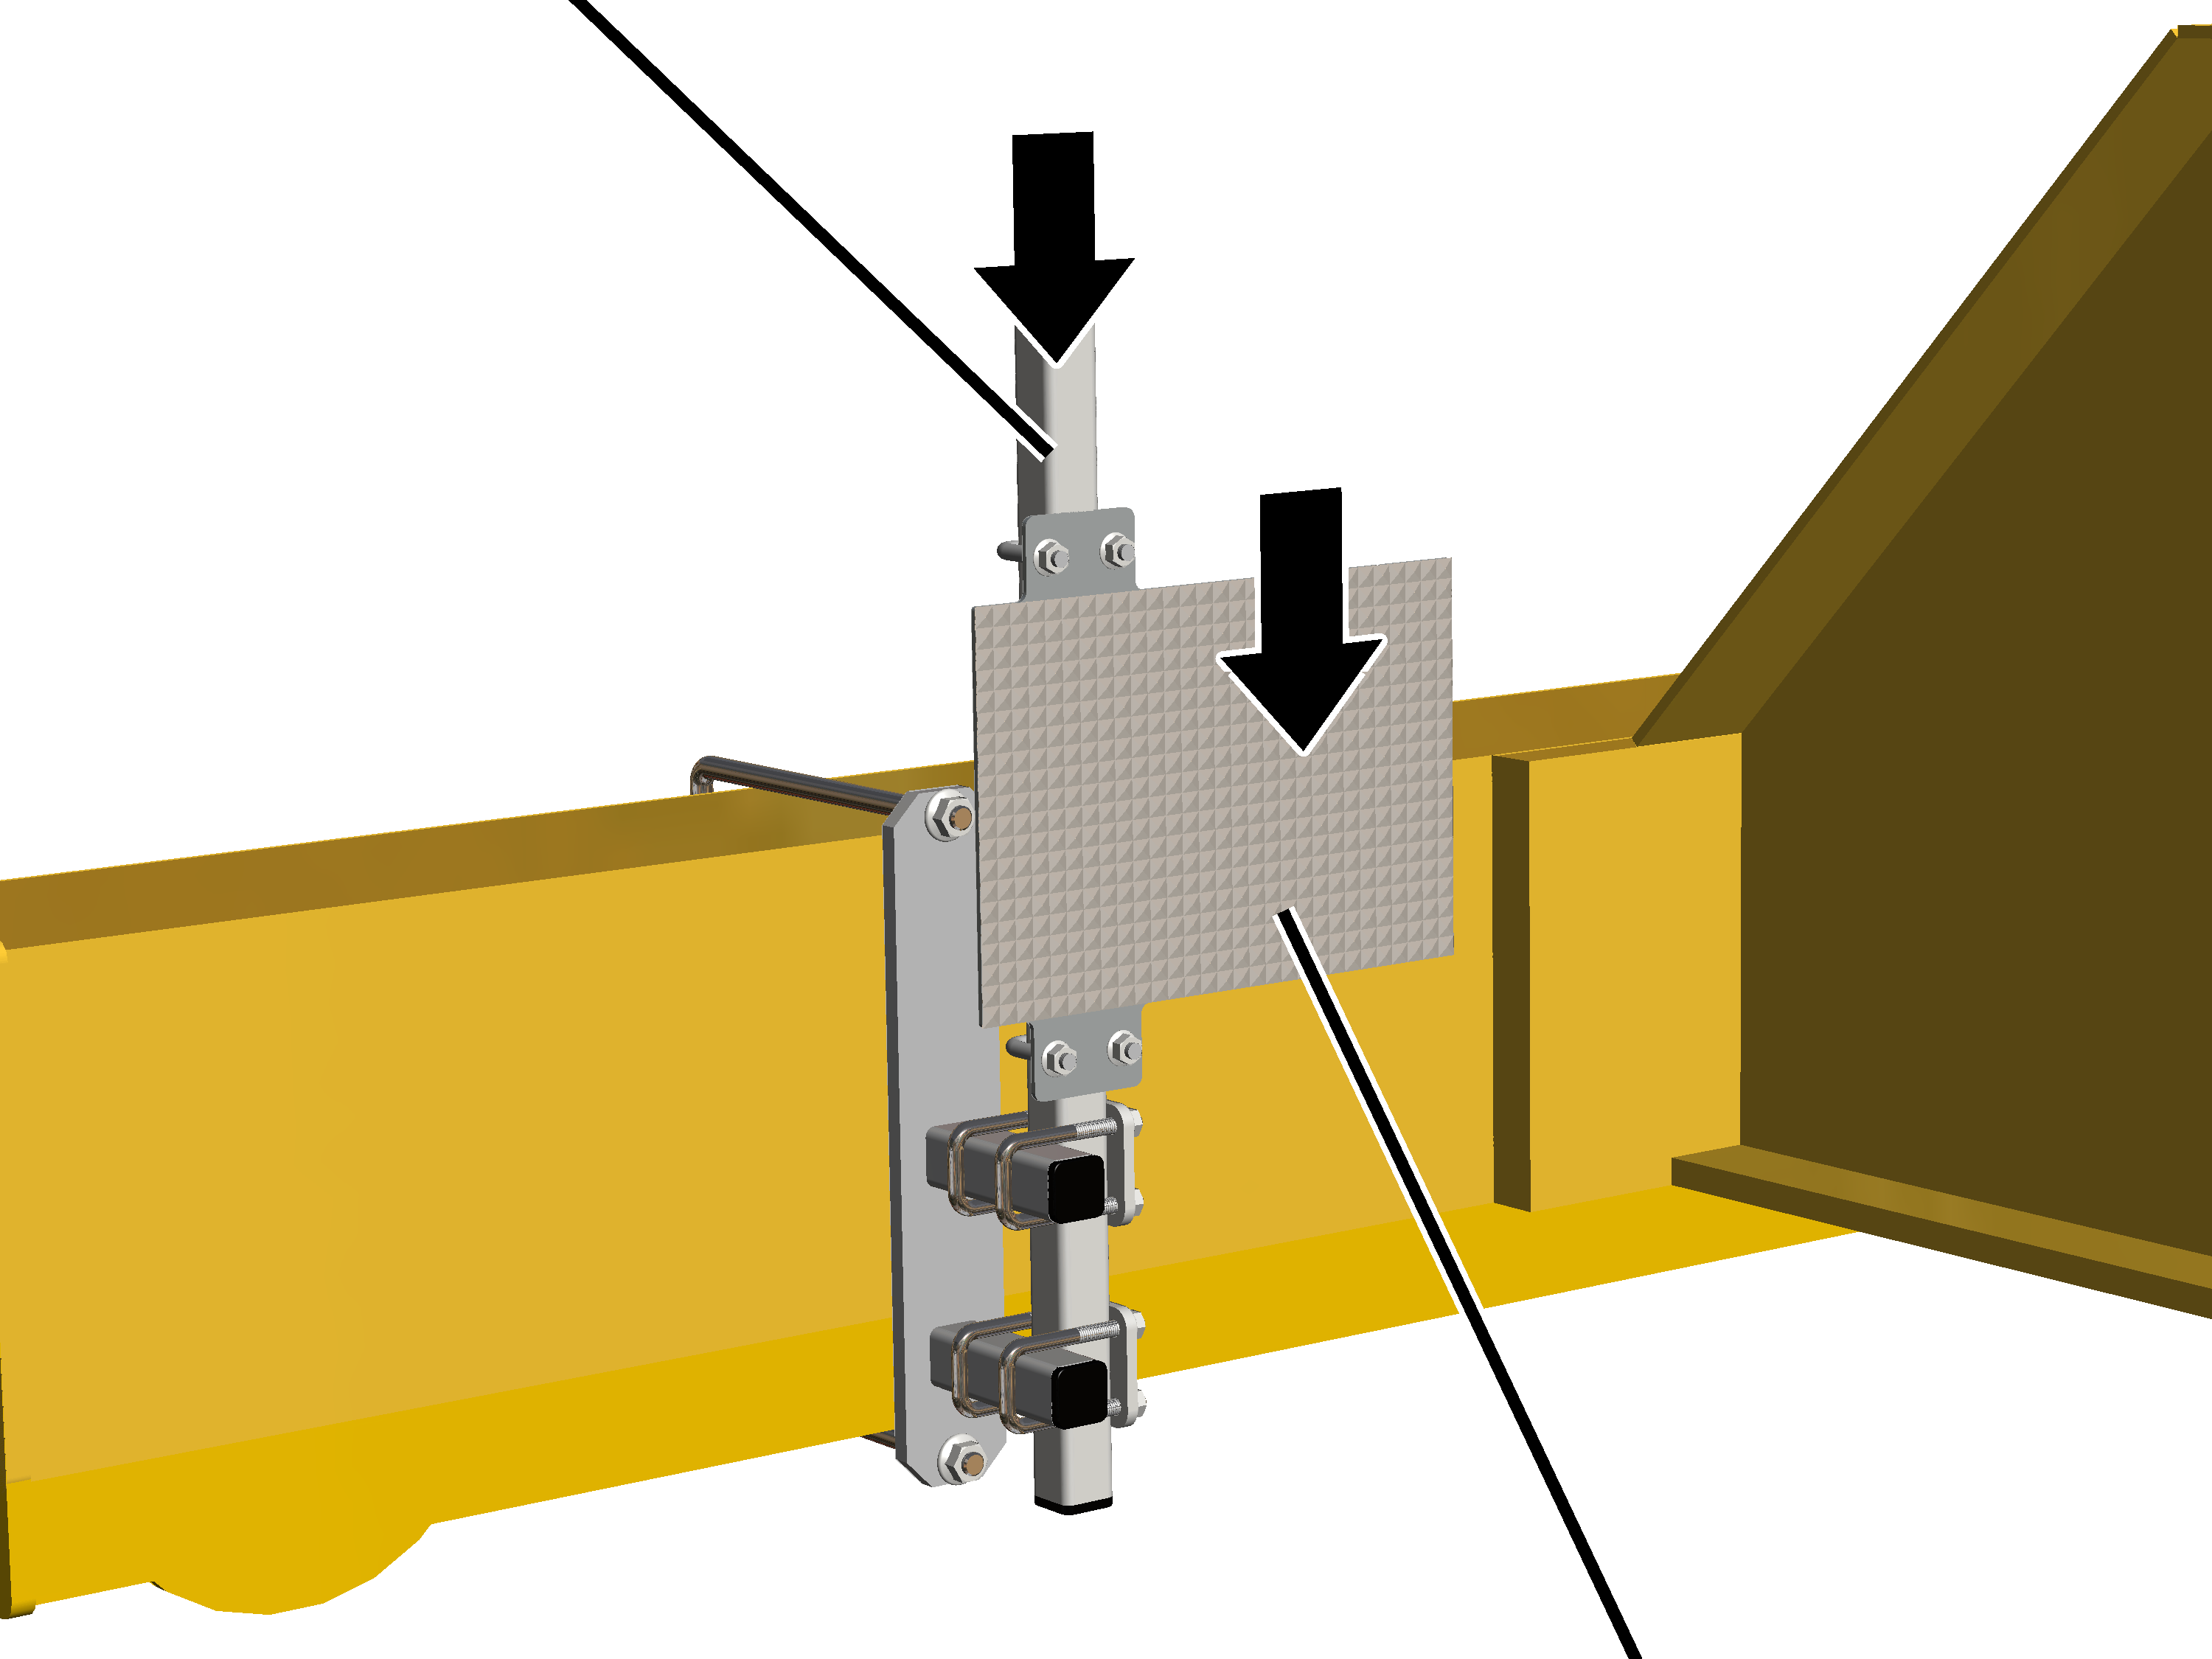
- Skyv kvadratrøret inn i rørklemmen.
- Skyv reflektoren på kvadratrøret.
- Forskyv reflektoren slik at laserpunktet står mest mulig i midten.
Den nøyaktige innstillingen skjer senere på avstandssensoren.
- Skru fast rørklemmer og reflektor håndfast med rillemuttere M8 (4x).
Innstille avstandssensor
Kun ved holder
Sylinderskrue M6x20
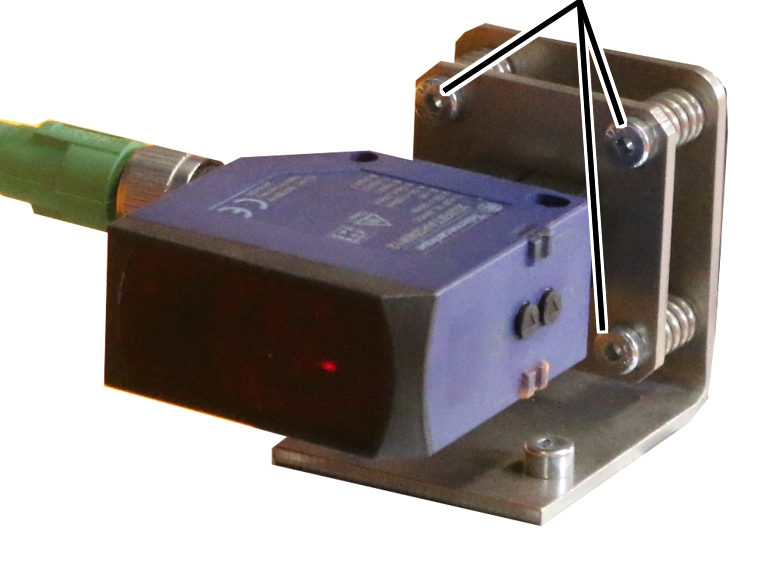
- Still inn avstandssensoren med sylinderskruene M6x20 (3x) slik at laserpunktet står nøyaktig midt på reflektoren.
- Hvis avstandssensoren mottar laserstrålen som kastes tilbake fra reflektoren, lyser LEDene på avstandssensoren.
- Hvis avstandssensoren ikke mottar laserstrålen, blinker en av LEDene.
Kun ved magnetholder
Still inn avstandssensoren med grovinnstillingen og fininnstillingen slik at laserpunktet står nøyaktig midt på reflektoren.
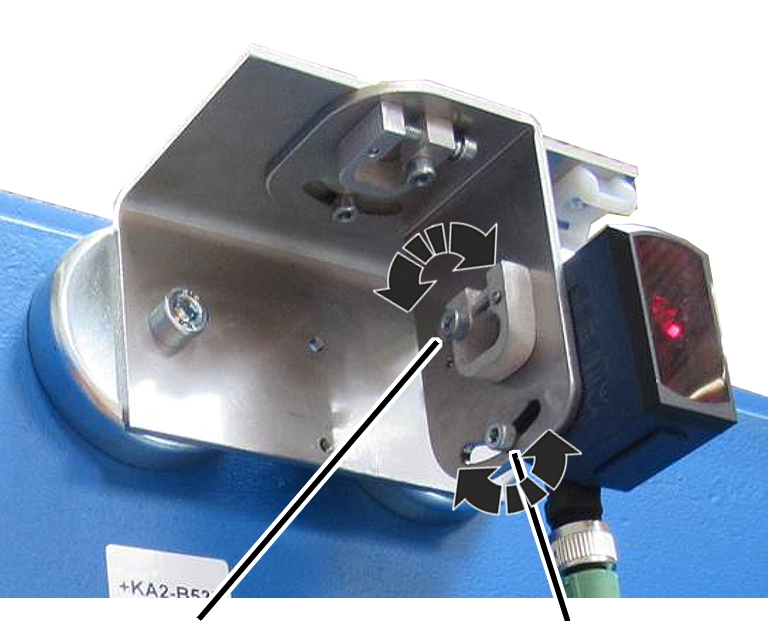
- Løsne sylinderskruen i det avlange hullet for grovinnstilling og vipp avstandssensoren.
- Ved behov: Løsne sylinderskruen for fininnstillingen og fininnstill avstandssensoren med den korte, tverrliggende sylinderskruen.
- Hvis avstandssensoren mottar laserstrålen som kastes tilbake fra reflektoren, lyser LEDene på avstandssensoren.
- Hvis avstandssensoren ikke mottar laserstrålen, blinker en av LEDene.
- Skru fast de lange sylinderskruene (2x).
- Med kranen (eller løpekatten) kjører du hele kjøreavstanden og kontrollerer om laserstrålen treffer reflektoren i alle posisjoner og ikke vandrer ut av stilling sideveis eller opp/ned.
Kalle opp innstillingene for avstandssensor
Oversikt: Navigasjon i KranOS |
|---|
Bruker "SERVICE" 🡪 "Crane travel" 🡪 "Crane travel distance sensors" |
Bruker "SERVER" 🡪 "Trolley travel" 🡪 "Trolley travel distance sensors" |
- Logg inn med brukeren "SERVICE" (brukernivå [2]) i KranOS. Se "Logg inn og autentiser i KranOS".
- I hovedmenyen velger du ønsket drivanordning for løpekatt eller kran (f.eks. løpekattkjøring 1 eller krankjøring).
- Vinduet for ønsket drivverk vises.
- I menyen "Innstillinger" (tre vannrette stolper) klikker du på menypunktet "Crane travel distance sensors" (eller "Trolley travel distance sensors").
Innlæring avstandssensor
Nå innlærer du avstandssensoren. For dette kjører du kranen/løpekatten til den ønskede posisjonen, og lagrer i ABUControl hvilken verdien avstandssensoren registrerer for denne posisjonen.
Bryteren "Teach-in mode"
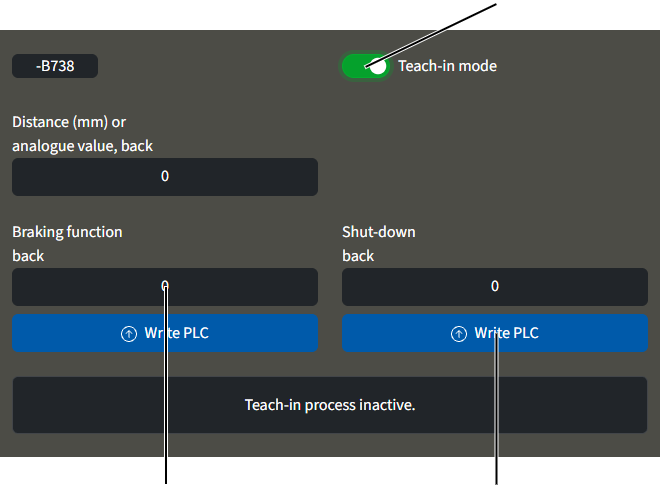
- Klikk på bryteren "Teach-in mode".
- Bryteren får grønn bakgrunn.
- Innlæringsmodusen er slått på.
- Henvisningen "Bypass limit switch" vises.
Eventuelt allerede lagrede koblingspunkter for forhåndsfrakobling og endestopp blir nå ignorert.
Dermed kan løpekatten (kranen) kjøres til en vilkårlig ny posisjon.
- En melding vises med hvilket koblingspunkt (forhåndsfrakobling eller endestopp) som skal tilkjøres.
- Løpekatten (kranen) kjøres til den aktuelle posisjonen.
Avstandssensoren må da være minst 0,35 m fra reflektoren.
- I spalten for koblingspunktet som skal innlæres: Klikk på koplingsflaten "Write PLC".
- Den målte verdien for den aktuelle posisjonen vises i tekstfeltet.
Den viste verdien er en måleverdi uten måleenhet, som posisjonen senere blir beregnet ut fra.
- Gjenta prosedyren for alle andre koblingspunkter.
Etter at koblingspunktene er blitt lagret:
- Innlæringsmodusen avsluttes automatisk.
- Forbikoblingen av endebryteren kobles ut automatisk.
Kalibrere lastmålesystemet med en løftet kontrollast
Lastmålesystemet bestemmer kontinuerlig den aktuelle lasten på lastkroken. Denne verdien er nødvendig for mange funksjoner til kranen, spesielt for overlastsikringen.
Lastmålesystemet må kalibreres én gang med løftet kontrollast for å kunne evaluere den påhengte lasten.
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "SERVICE" (brukernivå [2]) må være pålogget.
Forutsetninger for kalibrering:
- For kalibrering er det nødvendig med en kontrollast.
- Massen til kontrollasten må være nøyaktig kjent.
- Massen til kontrollasten må fortrinnsvis tilsvare den maksimale bærekapasitet til kranen/løpekatten og så nært den maksimale bærekapasitet til kranen/løpekatten som mulig.
For dynamisk kontroll av den maksimale bærekapasiteten til kranen brukes det vanligvis en kontrollast på 110 % av den maksimale bærekapasiteten til kranen. Denne kan som regel også brukes for kalibreringen.
En last over kranens maksimale bærekapasitet skal kun løftes av en sakkyndig person for kontroll før igangkjøring av krananlegget.
Ved en last over 110 % av den maksimale bærekapasiteten til kranen sperrer ABUControl løfte-funksjonen. Lasten kan ikke lenger løftes, men kun settes ned.
Kalle opp kalibrering vinsj
Oversikt: Navigasjon i KranOS |
|---|
Bruker "SERVICE" 🡪 "Hoist" 🡪 "Hoist calibration" |
- Logg inn med brukeren "SERVICE" (brukernivå [2]) i KranOS. Se "Logg inn og autentiser i KranOS".
- I hovedmenyen velger du ønsket vinsj (f.eks. vinsj 1).
- Vinduet for ønsket vinsj vises.
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikker du på menypunktet "Hoist calibration".
Velg lastmålekanaler
For kalibrering med løftet kontrollast brukes det venstre området i vinduet "Hoist calibration". Det høyre området med koplingsflaten "Calibrating load sensor" trengs derimot kun når festepunkttraversen eller lastsensoren er skiftet ut.
Innleggingsfelt kontrollastKoplingsflate "Calibrating load sensor"
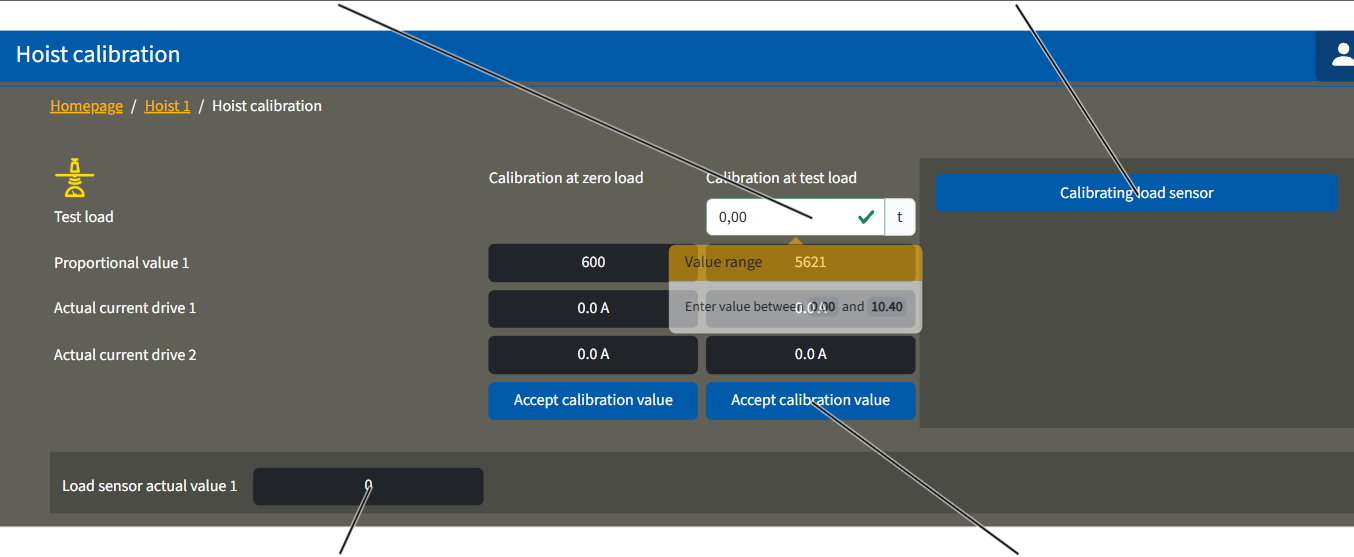
- Vinduet "Hoist calibration" vises.
- I feltet "Load sensor actual value" vises og oppdateres den aktuelle måleverdien til lastsensoren hele tiden.
Den aktuelle verdien i linjene "Proportional value" og "Load sensor actual value" er måleverdier uten måleenhet, som lasten senere blir beregnet ut fra.
Kalibrere null-last
- Om nødvendig: Ta last og festemiddel ut av lastkroken.
- Løft/senk den tomme lastkroken slik at den henger relativt langt oppe, f.eks. omtrent en meter under den høyeste krokstillingen.
Vekten av den avviklede vaieren blir dermed ikke med i målingen.
Målt proporsjonalverdi
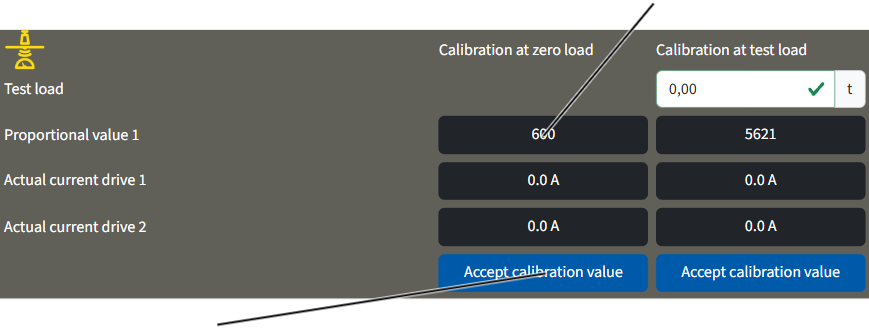
- Klikk på koplingsflaten "Accept calibration value" i spalten "Calibration at zero-load".
- Den aktuelle verdien lagres som null-last og vises i feltet "Proportional value" i spalten "Calibration at zero load".
Kalibrere kontrollast
Innleggingsfelt "Test load"
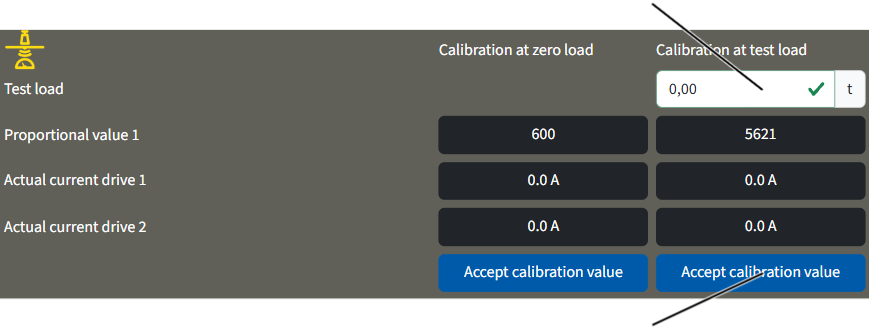
- Klikk på innleggingsfeltet "Test load" i spalten "Calibration at test load".
- Legg inn massen til kontrollasten.
- Den innlagte verdien blir overført.
- Følg bestemmelsene for sikkerhet på arbeidsplassen og løft kontrollasten.
- Vent til kontrollasten henger rolig i lastkroken.
- Klikk på koplingsflaten "Accept calibration value" i spalten "Calibration at test load".
- Verdien som registreres for den aktuelle kontrollasten, blir lagret. Verdien som vises i feltet "Proportional value" i spalten "Calibration at test load", refererer da til kranens nominelle last. Hvis kranen er kalibrert med en kontrollast som er lavere enn den nominelle lasten, vises verdien i feltet "Proportional value" omregnet til nominell last. Den viste verdien i feltet "Proportional load" er da høyere enn verdien i feltet "Load sensor actual value".
Forbikoblingoverlastsikring
For kontroll før første igangkjøring må det gjennomføres en statisk kontroll med 1,25 ganger vekten for kranens maksimale bærekapasiteten og en dynamisk kontroll med 1,1 ganger vekten for kranens maksimale bærekapasiteten.
For dette må overlastsikringen til kranen forbikobles.
Hvis en last løftes med mer enn 110 % av maksimal bærekapasitet:
- Kranens overlastsikring utløses.
- Lasten kan ikke løftes videre.
- Lasten kan kun senkes.
Hvis overlastsikringen forbikobles etter at den ble utløpst ved mer enn 110 %:
- Lasten kan nå løftes videre.
- Reduseres lasten under 100 % av maksimal bærekapasitet, kan lasten senkes og løftes direkte igjen uten forbikobling av overlastsikringen.
Forbikobling overlastsikring
Forbikoble overlastsikring ved kobling:
Stiftklemmelist ‑X103
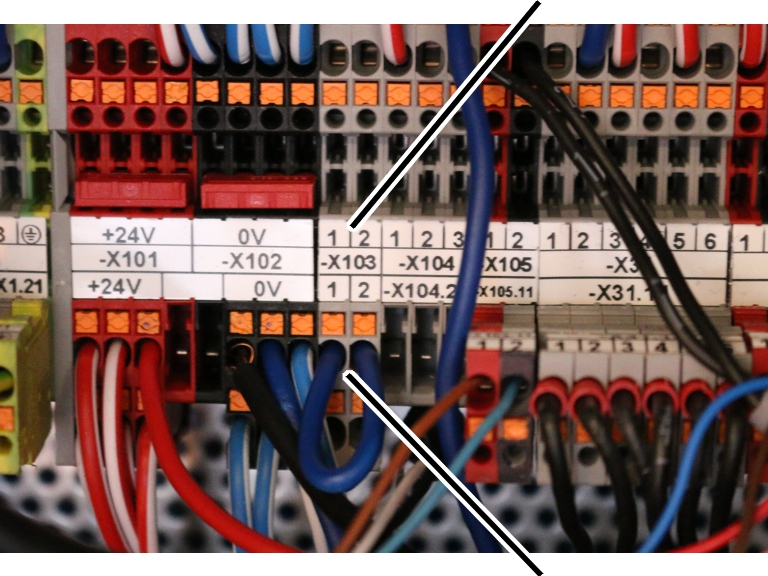
- Åpne løpekattstyring.
- Finn stiftklemmelist X103.
- Sett topolet kobling med jumper inn i stiftklemmelisten.
En passende kobling med jumper befinner seg i dokumentasjonspermen/kontrollboken til kranen.
- Overlastsikringen er nå forbikoblet.
Ved LED-matriseindikator: Meldingen "F0021: Overload protection bridged" vises.
- Etter 15 minutter: Overlastsikring blir koblet inn igjen automatisk.
Ved LED-matriseindikator: Meldingen "F0022: Overload protection bridged: Time exceeded" vises.
Hvis du skal forbikoble overlastsikringen igjen, må du først ta ut koblingen og deretter stikke den inn på nytt.
Hvis koblingen er gjort med trådbroer og ABUControl startes på nytt, blir ikke overlastsikringen forbikoblet automatisk. I stedet vises meldingen "F0023 Overload protection: remove bridges".
Overlastsikringen blir kun forbikoblet når koblingen med trådbro plugges inn ved en innkoblet kran.
Forbikoble overlastsikring med KranOS:
Oversikt: Navigasjon i KranOS |
|---|
Bruker "SERVICE" 🡪 "Vinsj" |
- Logg inn med brukeren "SERVICE" (brukernivå [2]) i KranOS. Se "Logg inn og autentiser i KranOS".
- I hovedmenyen velger du ønsket vinsj (f.eks. vinsj 1).
- Vinduet for ønsket vinsj vises.
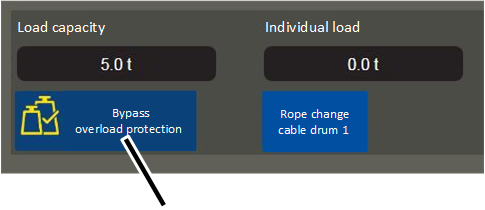
- Klikk på koplingsflate "Bridge hoist Overload protection".
- Koplingsflaten får rød bakgrunn.
- Overlastsikringen er nå forbikoblet.
- Etter 15 minutter: Overlastsikringen blir koblet inn igjen automatisk.
Hvis du deretter igjen skal forbikoble overlastsikringen, må du klikke en gang til på koplingsflaten.
Aktivere overlastsikring igjen
Med en gang den statiske og dynamiske kontrollen er ferdig:
- Trekk ut koblingen fra stiftklemmelisten ‑X103.
eller
Klikk på koplingsflate "Bridge hoist Overload protection".
- Overlastsikringen er koblet inn igjen.
- Koplingsflaten har ikke lenger rød bakgrunn.
- Trykk på nødstopp-knappen og lås den opp igjen.
eller
Trykk på hornet.
- Feilmeldingen på ABUControl er dermed bekreftet.
Montere fotocelle for signaloverføring ved lastavhengig krandistansering
Ved en lastavhengig krandistansering må det i begge styringene i kran og motkran være kjent, om lasten som er innstilt i den andre kranen er under- eller overskredet. Denne informasjonen overføres mellom de to kranene med en fotocelle. Hver kran har en for dette en fotocelle for signaloverføring som sender og en som mottaker.
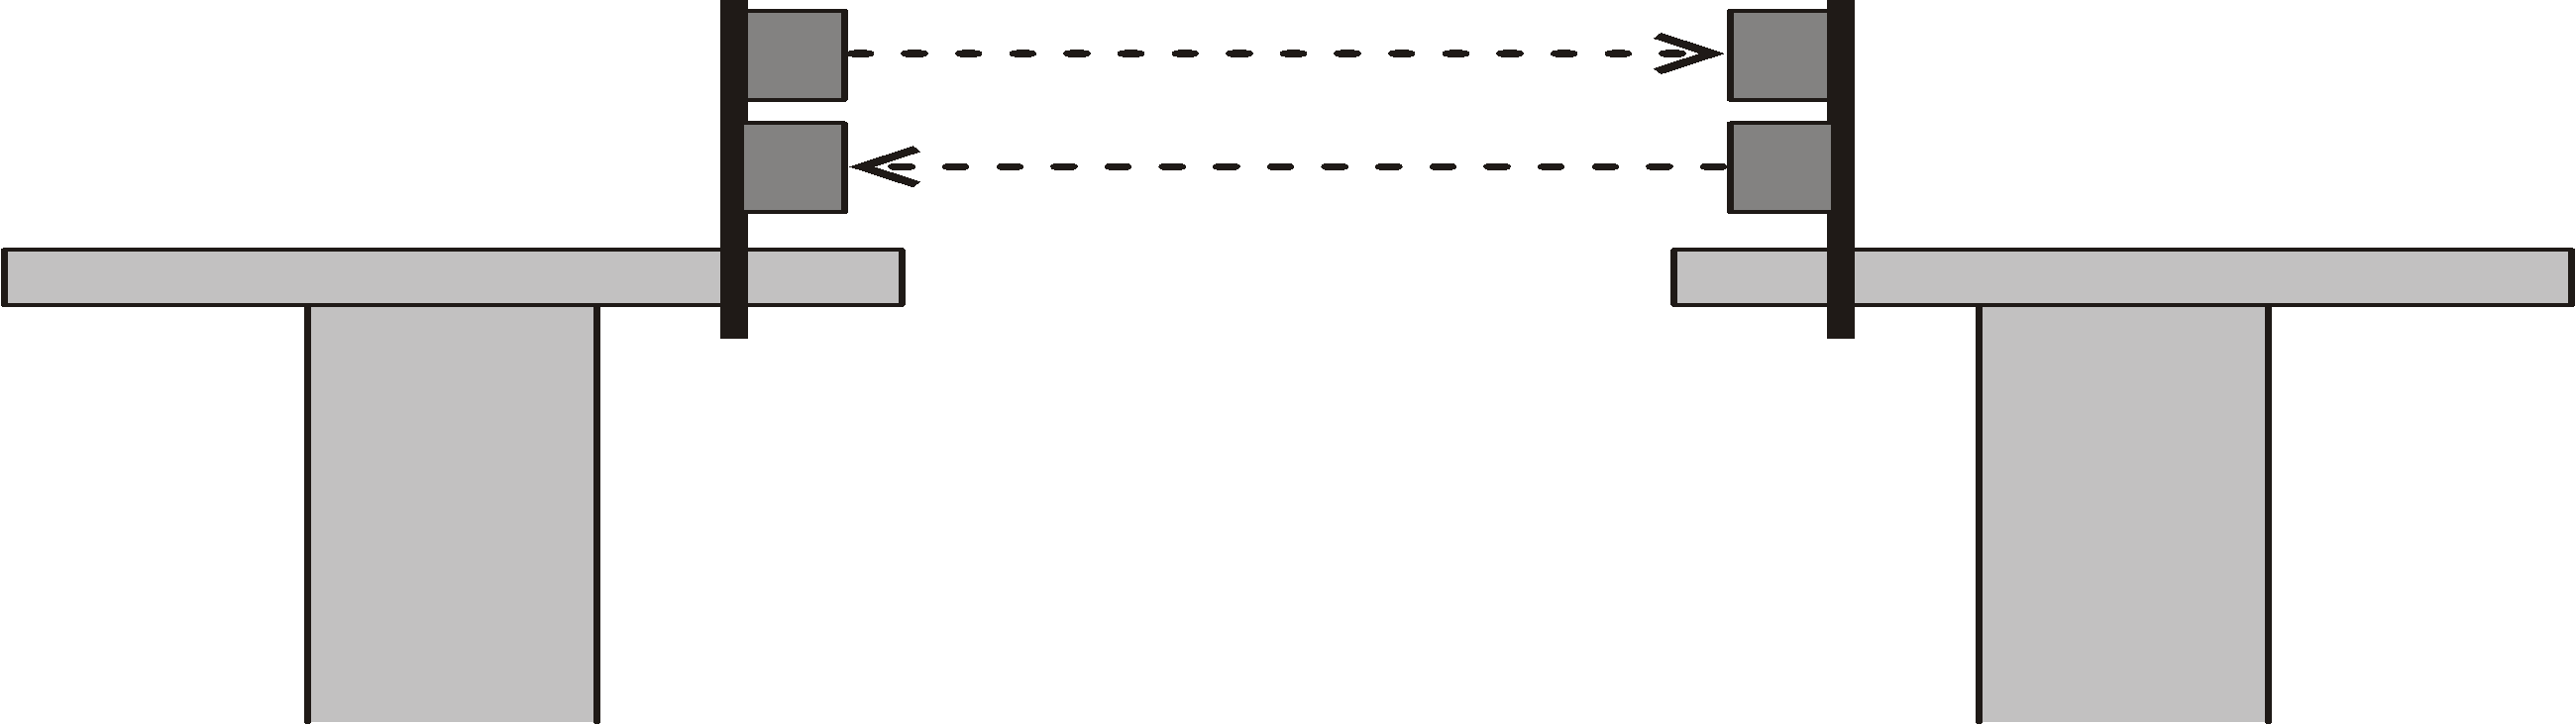
- Fotocellene for overføring av frigivelsessignalet blir montert på motsatte ender på kranenes understellsbjelker.
- På hver kran blir det montert en sender og en mottaker.
- På en kran blir senderen montert oppe og mottakeren nede. Omvendt på den andre kranen.
Montere holder for fotoceller
Gjengebøyle
- Fest holderen på motsatte ender av understellsbjelken.
- Skru fast holderen med gjengebøyle.
Gjengebøyle |
Tiltrekkingsmoment |
|---|---|
M8 |
25 Nm. |
M10 |
50 Nm. |
M12 |
75 Nm. |
- Skyv på og sikre rørklemmer (2x).
Kun ved fotoceller arrangert over hverandre
Holder for fotoceller
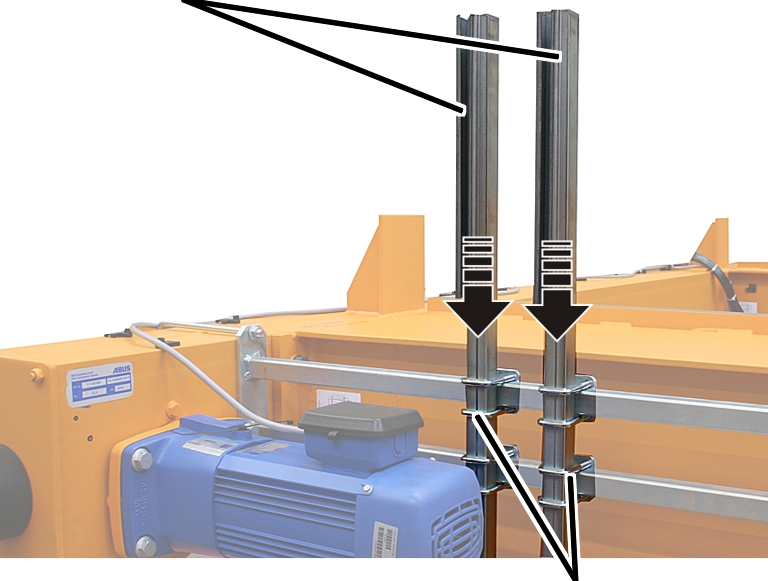
- Skyv holder for fotoceller (2x) inn i rørklemmene.
- Juster holderne og skru rørklemmene fast for hånd.
Montere fotoceller
Fotoceller
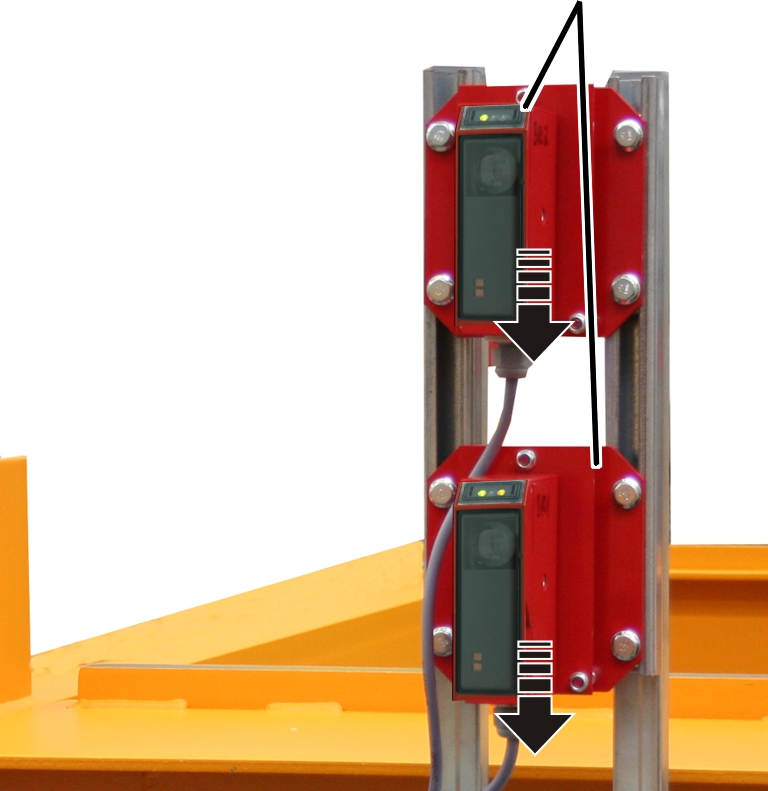
- Skyv fotoceller inn i holderne.
- Skru fotocellene fast for hånd.
- Legg strømledningene til fotocellene frem til kranens beskyttelseskasse og sikre dem med kabelstropper.
Kun ved fotoceller arrangert ved siden av hverandre
Hvis det er liten plass over hovedholderen grunnet kranens lave monteringshøyde, kan ikke fotocellene monteres ovenfor hverandre, men ved siden av hverandre med ekstra holdere.
Holder for fotoceller
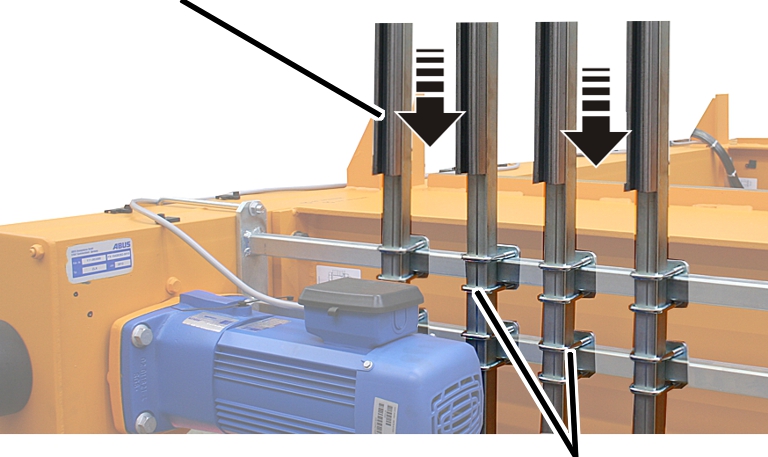
- Skyv holder for fotoceller (4x) inn i rørklemmene.
- Juster holderne og skru rørklemmene fast for hånd.
Montere fotoceller
Fotoceller
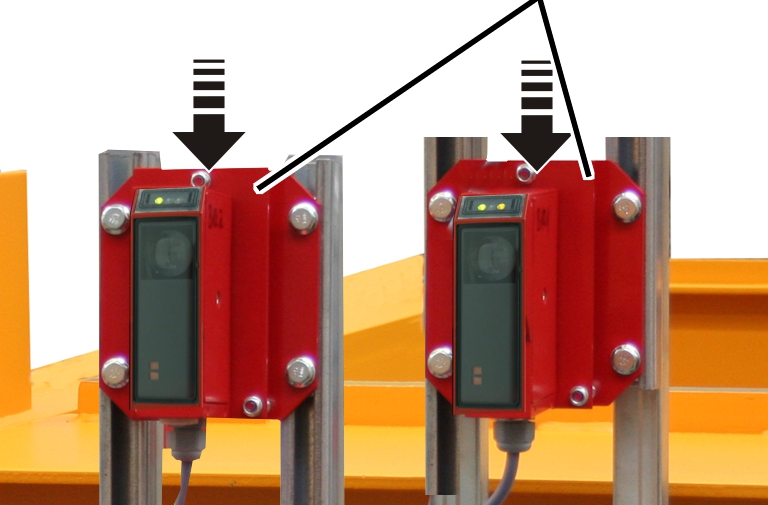
- Skyv fotoceller inn i holderne.
- Skru fotocellene fast for hånd.
- Legg strømledningene til fotocellene frem til kranens beskyttelseskasse og sikre dem med kabelstropper.
Kun ved fotoceller på understellsbjelken
FotocellerHolder for fotoceller
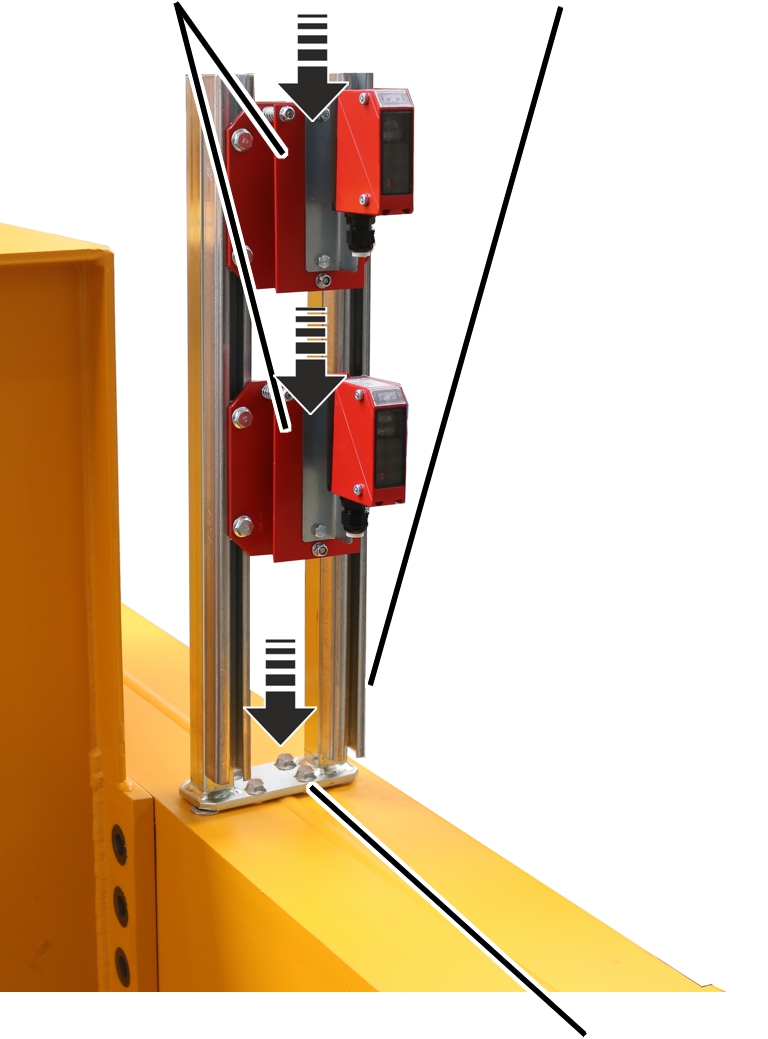
- Sett holder for fotoceller på hullene på understellsbjelken.
- Skru fast holder for fotoceller med rilleskruer M8x20.
- Skyv fotoceller inn i holderne.
- Skru fotocellene fast for hånd.
- Legg strømledningene til fotocellene frem til kranens beskyttelseskasse og sikre dem med kabelstropper.
Justere fotocellene
Grønn LED: DriftsspenningGul LED (kun på mottaker): Visuell kontakt til sender opprettet
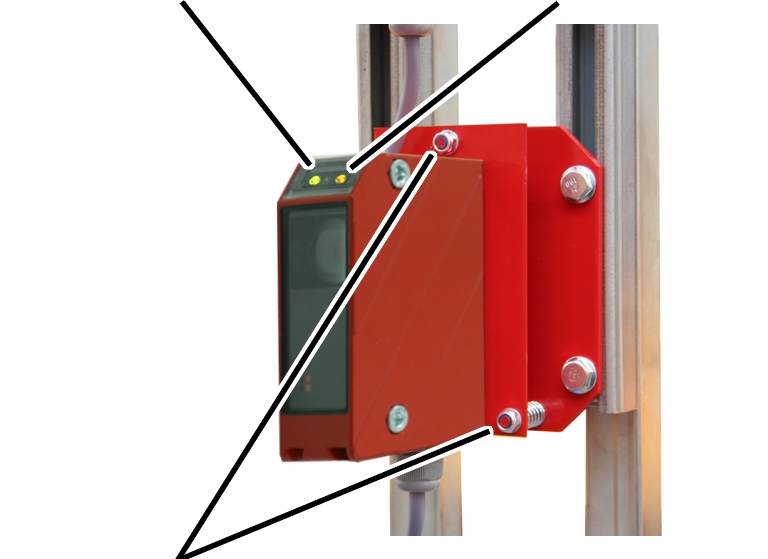
- Begge fotocellene på kran og motkran rettes inn nøyaktig mot hverandre med selvlåsende muttere. Den gule LEDen på mottakeren må lyse.
- Grønn LED (på sender og mottaker): Driftsspenning ligger an.
- Gul LED (kun på mottaker): Visuell kontakt til sender opprettet.
- Med en gang kranen kan kjøres: Kjør med kranen og motkranen den samme kranbanen i forskjellige avstander og kontroller om innrettingen av fotocellene stemmer (den gule LEDen på mottaker (visuell kontakt opprettet) må lyse i hele kjøreområdet). Om nødvendig, justere fotocellene på nytt.
Ved avvik i posisjonen til kranbanen kan innrettingen av fotocellene avvike fra hverandre.
Plasser magnetfotantenne for data-radiomodul
I tandemdrift forbindes ABUControl-styringene til begge kranene trådløst med hverandre via data-radiomodul og de overfører gjensidig driftsmodusene.
Magnetfotantennene til data-radiomodul må plasseres på løpekattene, avhengig av forholdene i hallen.
På kraner med tandemkjøring:
Magnetfotantennene til data-radiomodulen er tilkoblet, tilkoblingsledningene er lagt og ført ut av reléboksen eller forberedt for dette.
KattrammeMagnetfotantenne
- Magnetfotantennene skal helst plasseres på de to løpekattene, slik at det er fri sikt mellom dem.
- Avhengig av konstruksjonen til kran og løpekatt, høyde på hovedholderen og forholdene i hallen kan magnetfotantenner f.eks. plasseres på kattramme eller på understellsbjelken på den andre siden av kattrammen, slik at den peker mot partnerkranen. Tilkoblingsledningen til magnetfotantennen er tilstrekkelig lang, og kan føres gjennom de eksisterende installasjonskanalene.
- Om nødvendig, før strømledningen til magnetfotantennen ut av reléboksen. Se "Før strømledningene inn i flenshuset".
- Plasser magnetfotantennen slik at den aldri blir hengende ved krankjøring eller løpekattkjøring.
Montere og koble til hellingsmåler
Ved funksjonen krokføring/kroksentrering (tillegg) måles avviket for vaieren via en hellingsmåler.
Først må hellingsmåleren monteres og det må gjennomføres en kalibreringskjøring hvor nullstillingen av vaieren lagres. Se "Kalibrere hellingsmåleren". Til slutt må innrettingen av hellingsmåleren oppgis i KranOS.
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "SERVICE" (brukernivå [2]) må være pålogget.
Forberede tauvinkelfølger
Kun ved hellingsmåler for vaiertrekk D med innskjæring 4/2 eller 8/2 og ved vaiertrekk Z
Ved et vaiertrekk i konstruksjon D med innskjæring 4/2 eller 8/2 eller ved et vaiertrekk i konstruksjon Z, monteres det en flerdelt tauvinkelfølger som festes rundt vaieren. På hellingsmåleren har vi montert hellingsmåleren som måler hellingen på vaieren. Vaieren kan gå igjennom tauvinkelfølgeren. For å kunne feste tauvinkelfølgeren rundt vaieren, må tauvinkelfølgeren først tas fra hverandre slik at de to halvdelene kan settes sammen rundt vaieren.
Hvis vaiertrekket demonteres fra kranen, monteres, transporteres med kran eller gaffeltruck eller monteres på en lastebil, må tauvinkelfølgeren demonteres slik at den ikke blir skadet.
- Trekk ut sylinderstiftene (2x).
- Løsne linsehodeskruene K4x17 (2x).
- Trekk fra hverandre halvsirkelbjelken for tauvinkelfølgeren.
Monter hellingsmåleren
Kun ved vaiertrekk med festepunktstravers
Ved vaiertrekk med en festepunkttraversen er hellingsmåleren festet på vaierlommen med en klemmeinnretning.
PlateVaierlomme
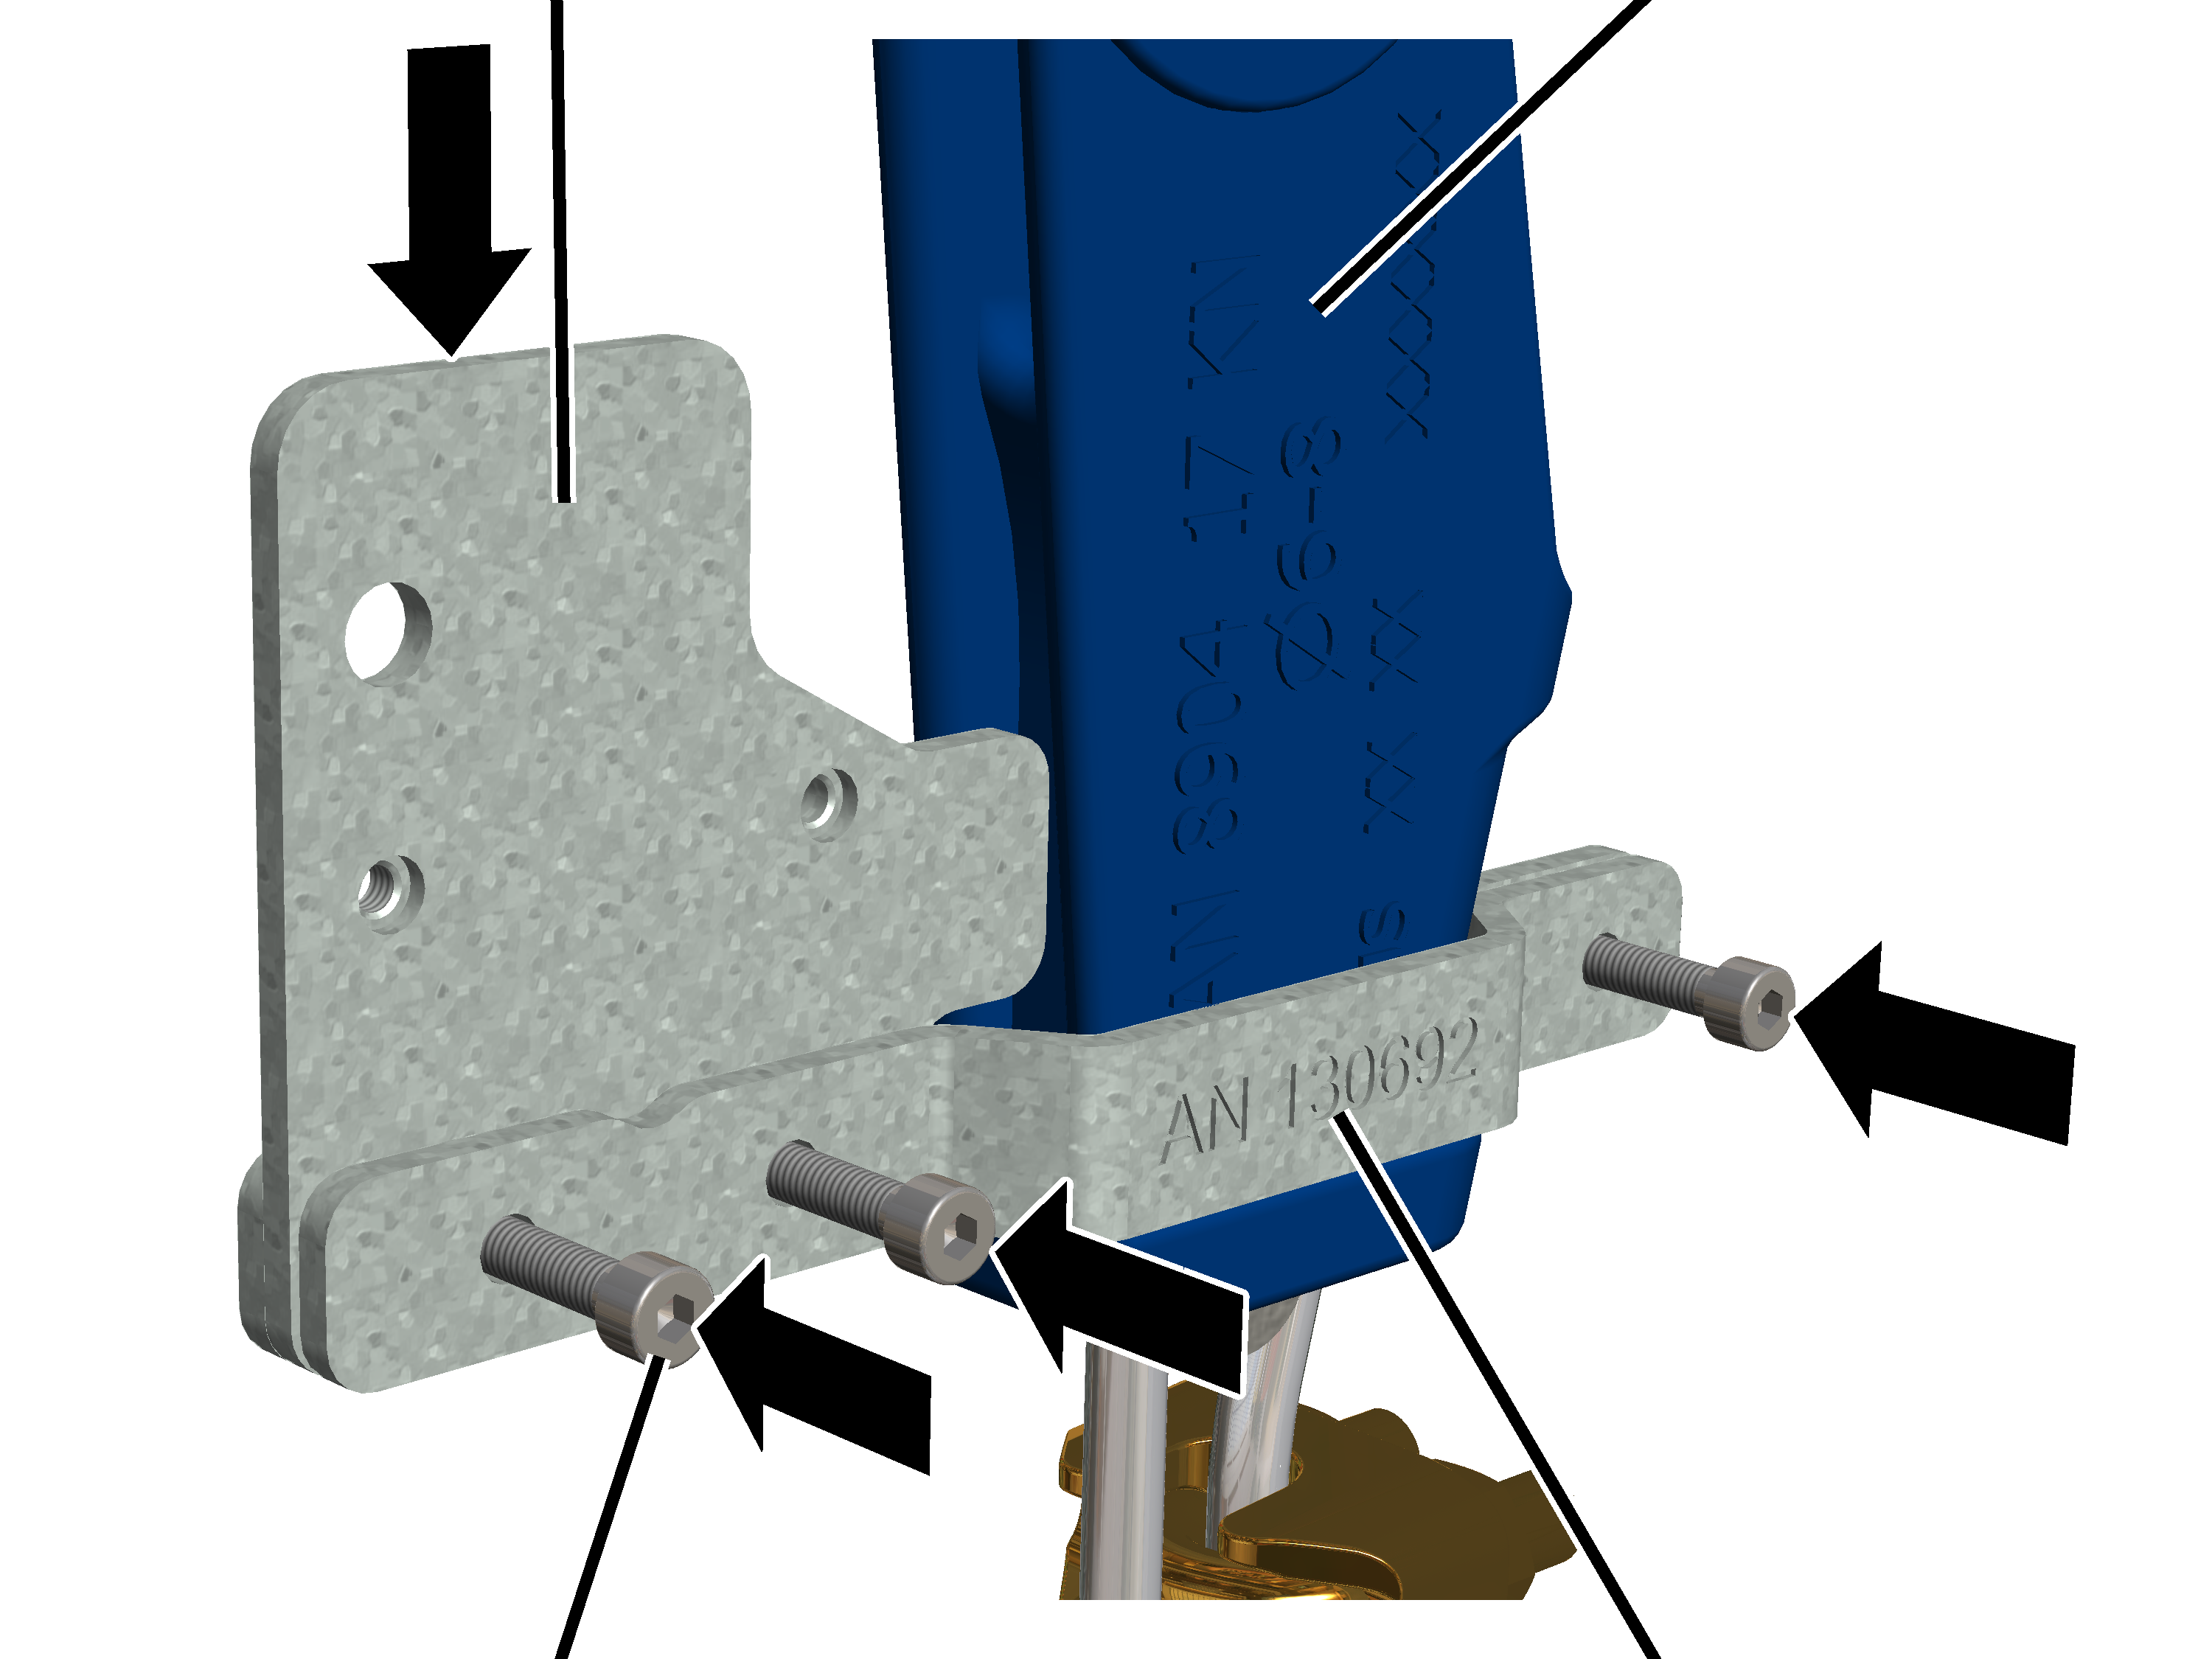
- Klem holder, plate og motholder med sylinderskruer M4x16 (3x) rundt vaierlommen.
- Skru inn sylinderskruer M4x16 (3x) i pressmutterne for motholderen. 5 Nm.
PressmutterHellingsmåler
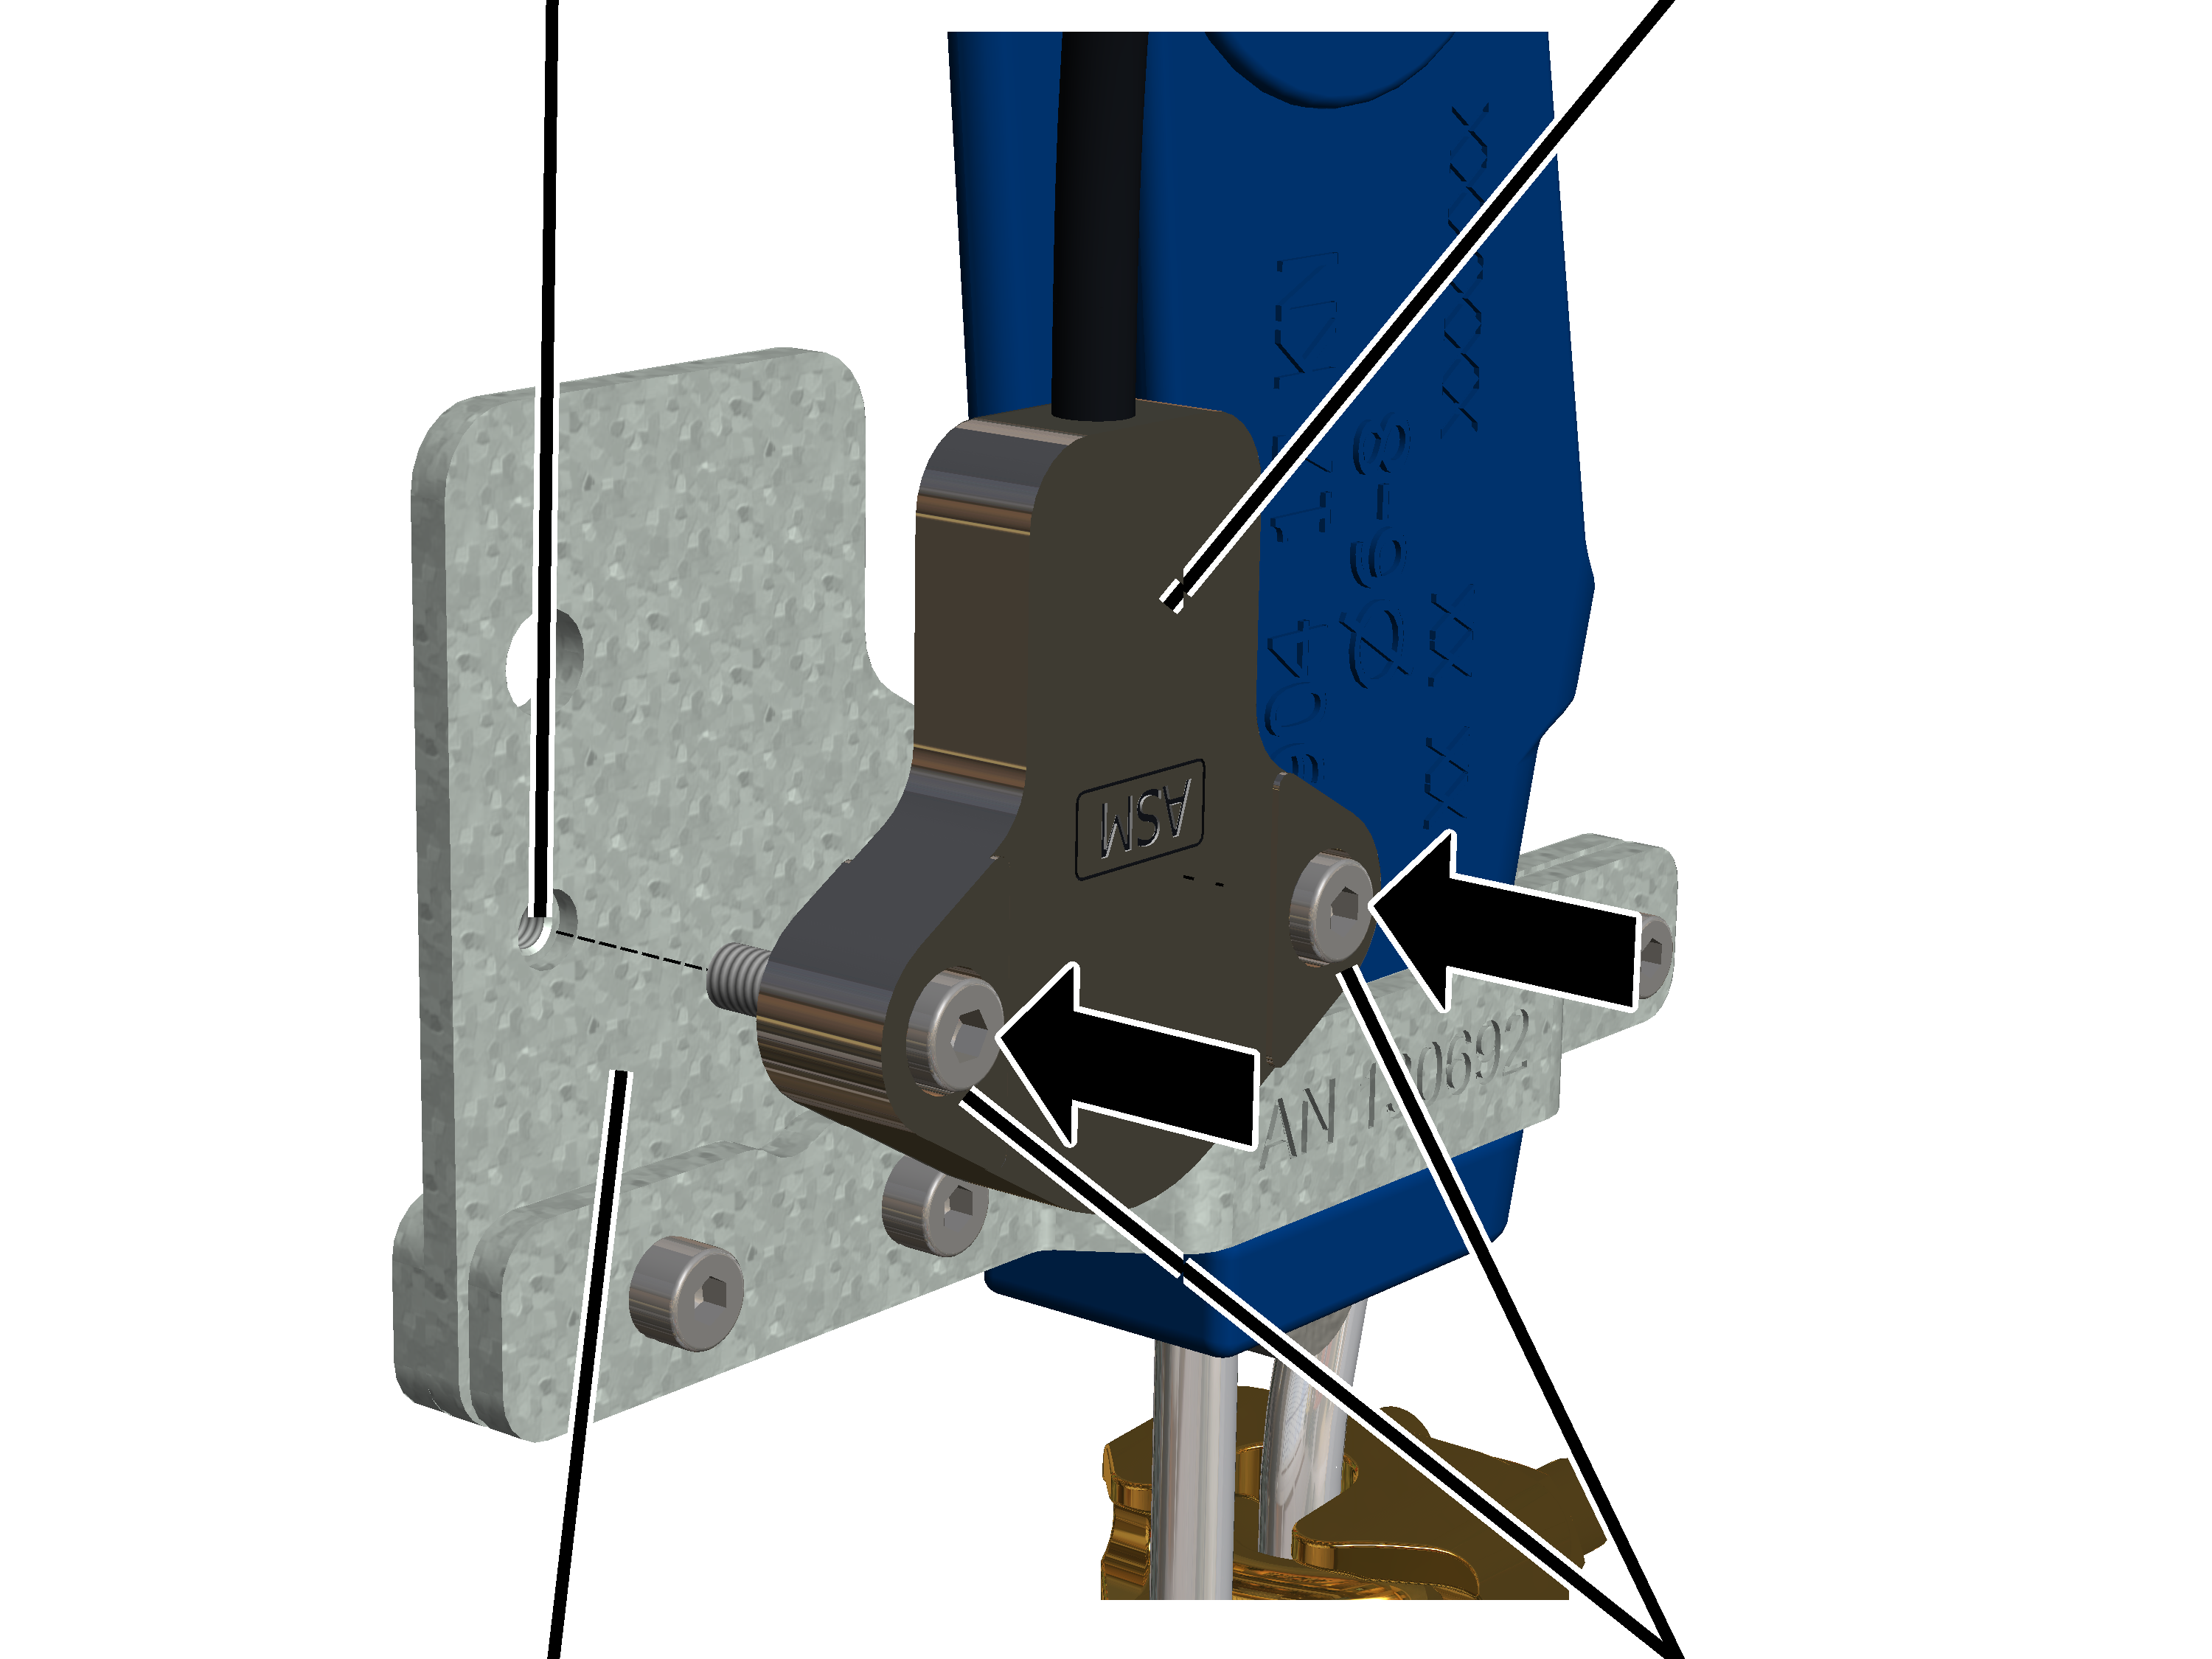
- Skru fast hellingsmåleren på platen med sylinderskruer M4x16 (2x). 5 Nm.
På baksiden av platen finner du pressmutterne som sylinderskruene skrus inn i.
Kun ved vaiertrekk D med innskjæring 4/2 eller 8/2 og ved GM 5000
Beim Seilzug D GM 5000 mit Einscherung 4/2 oder 8/2 ist die Anschweißplatte von innen an der Seitenwand der Halterung für die Umlenkrollentraverse angeschweißt, an der der Seilwinkelfolger befestigt wird.
Rilleskrue M6x12Plate for påsveising
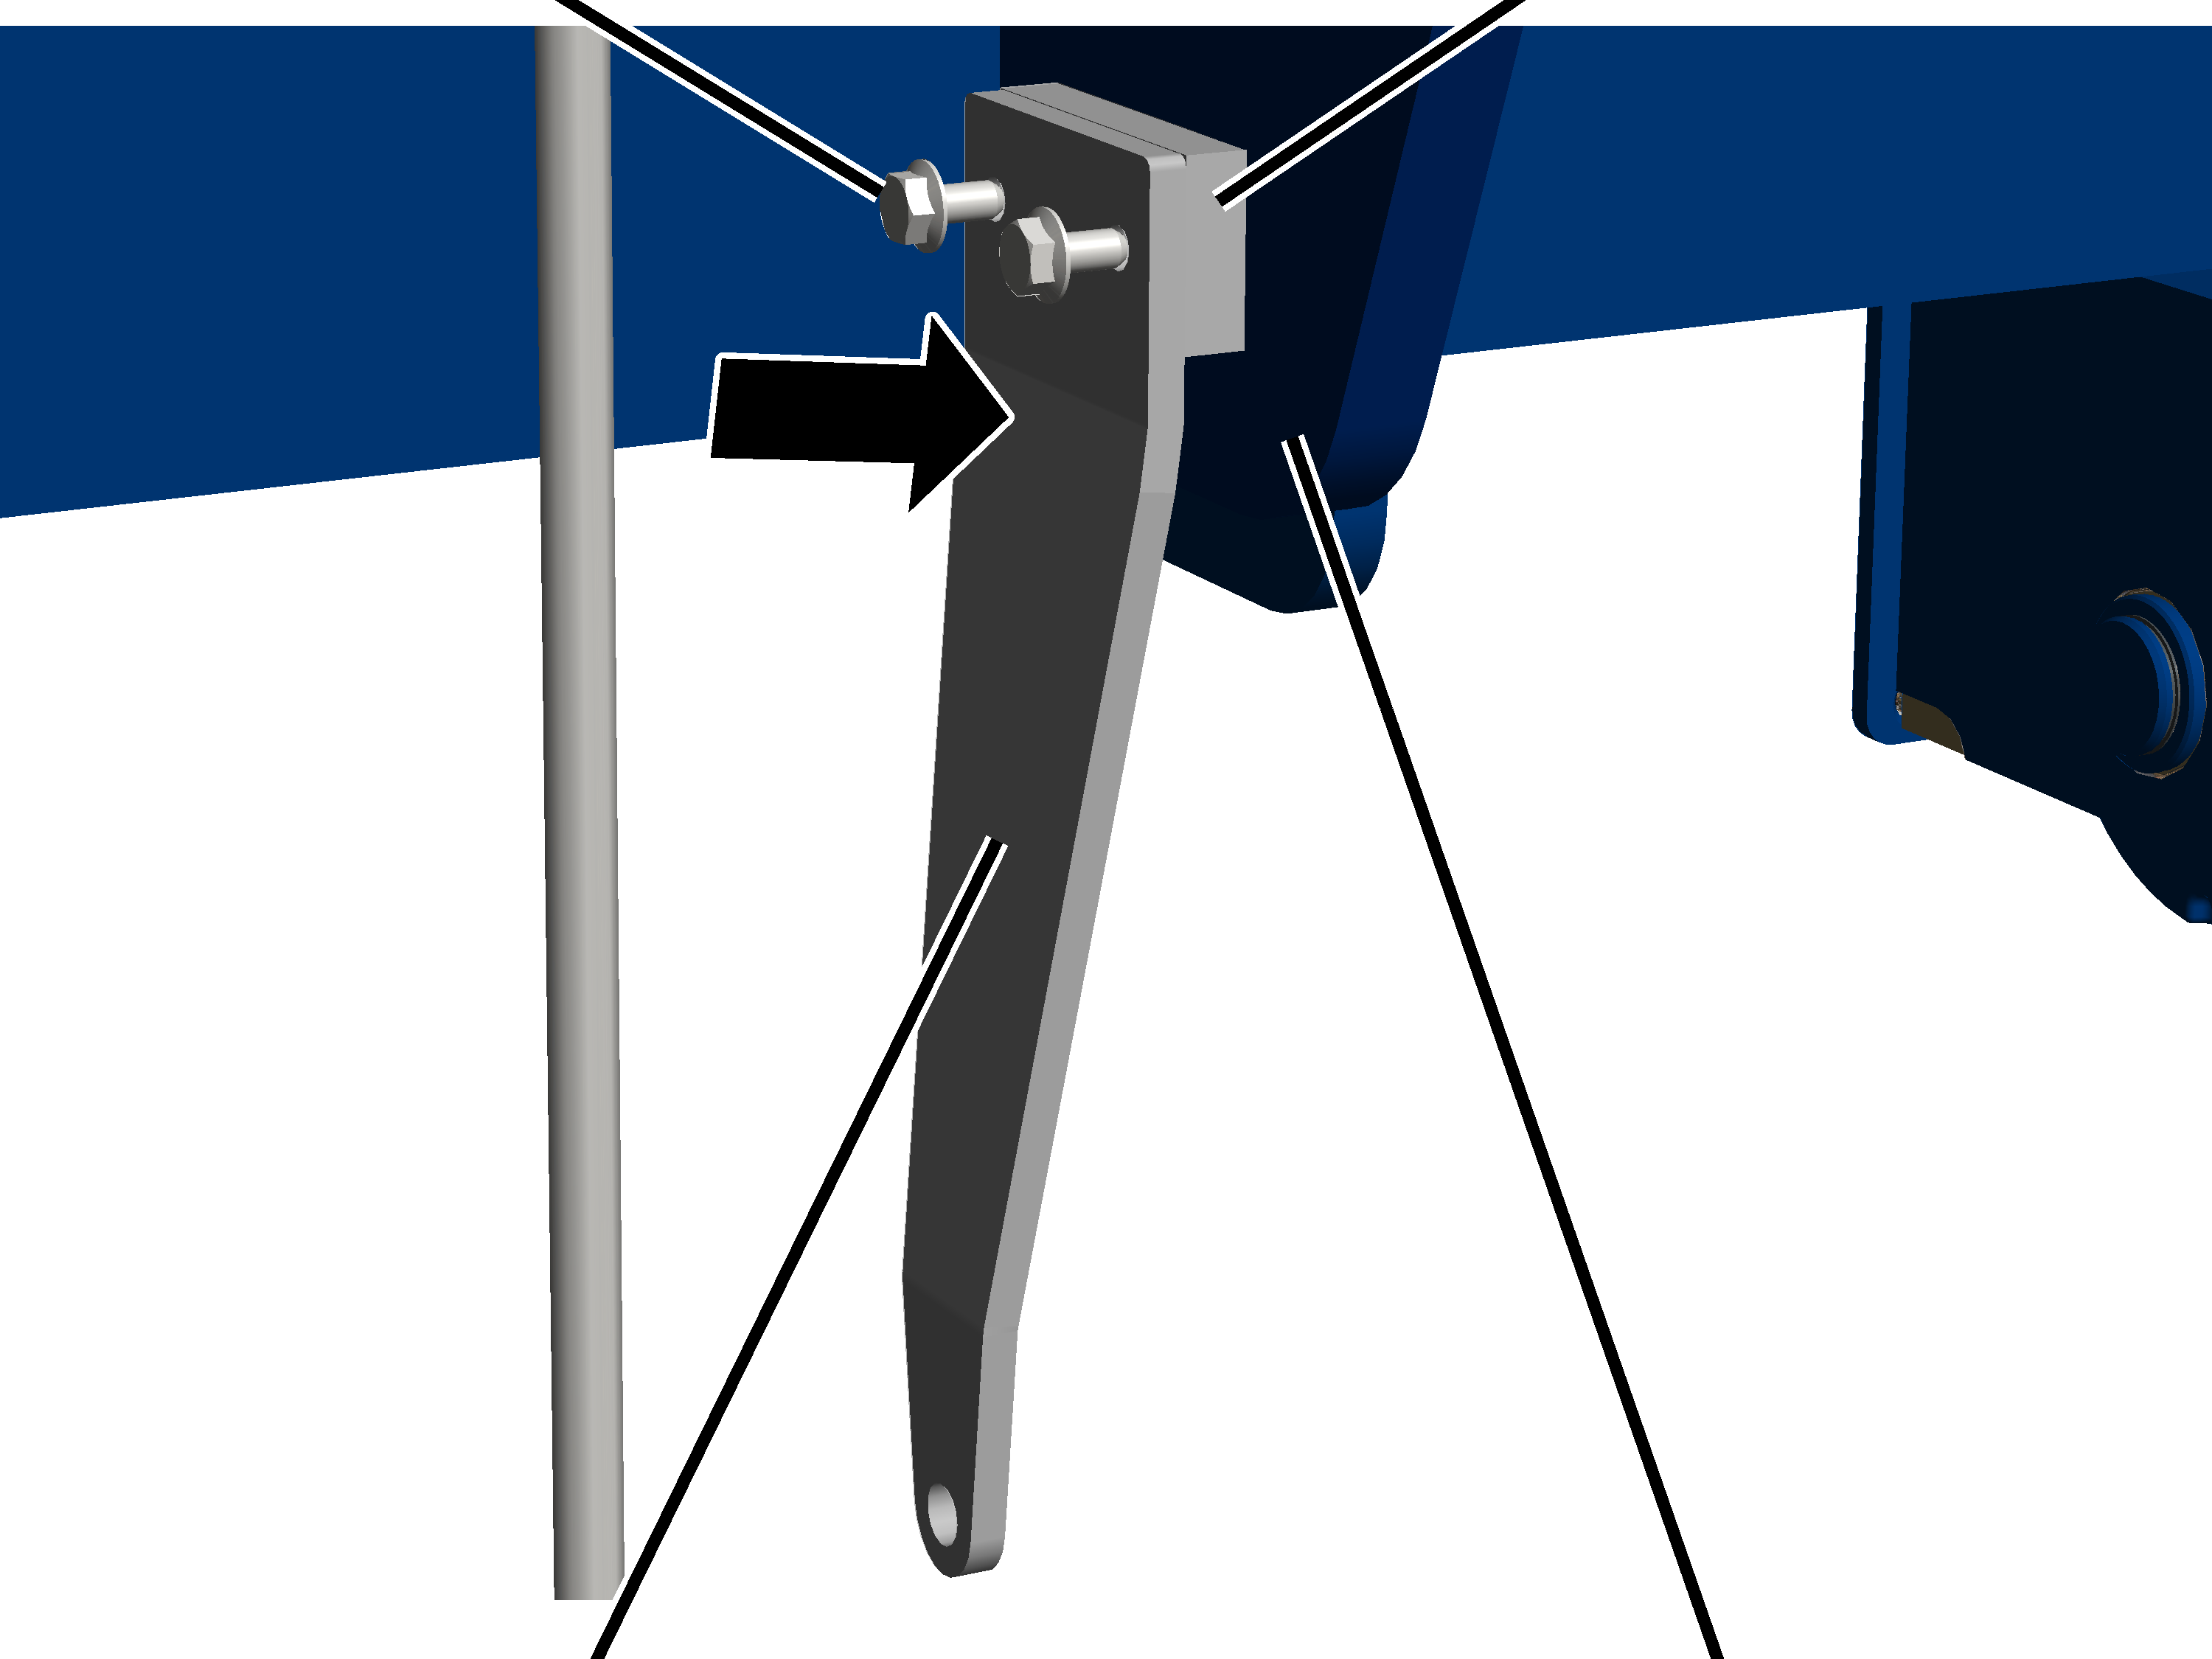
- Skru fast holderen med rilleskruer M6x12 (2x) på platen for påsveising på innsiden av sideveggen. 19 Nm.
Sekskantskrue M6x25Holder
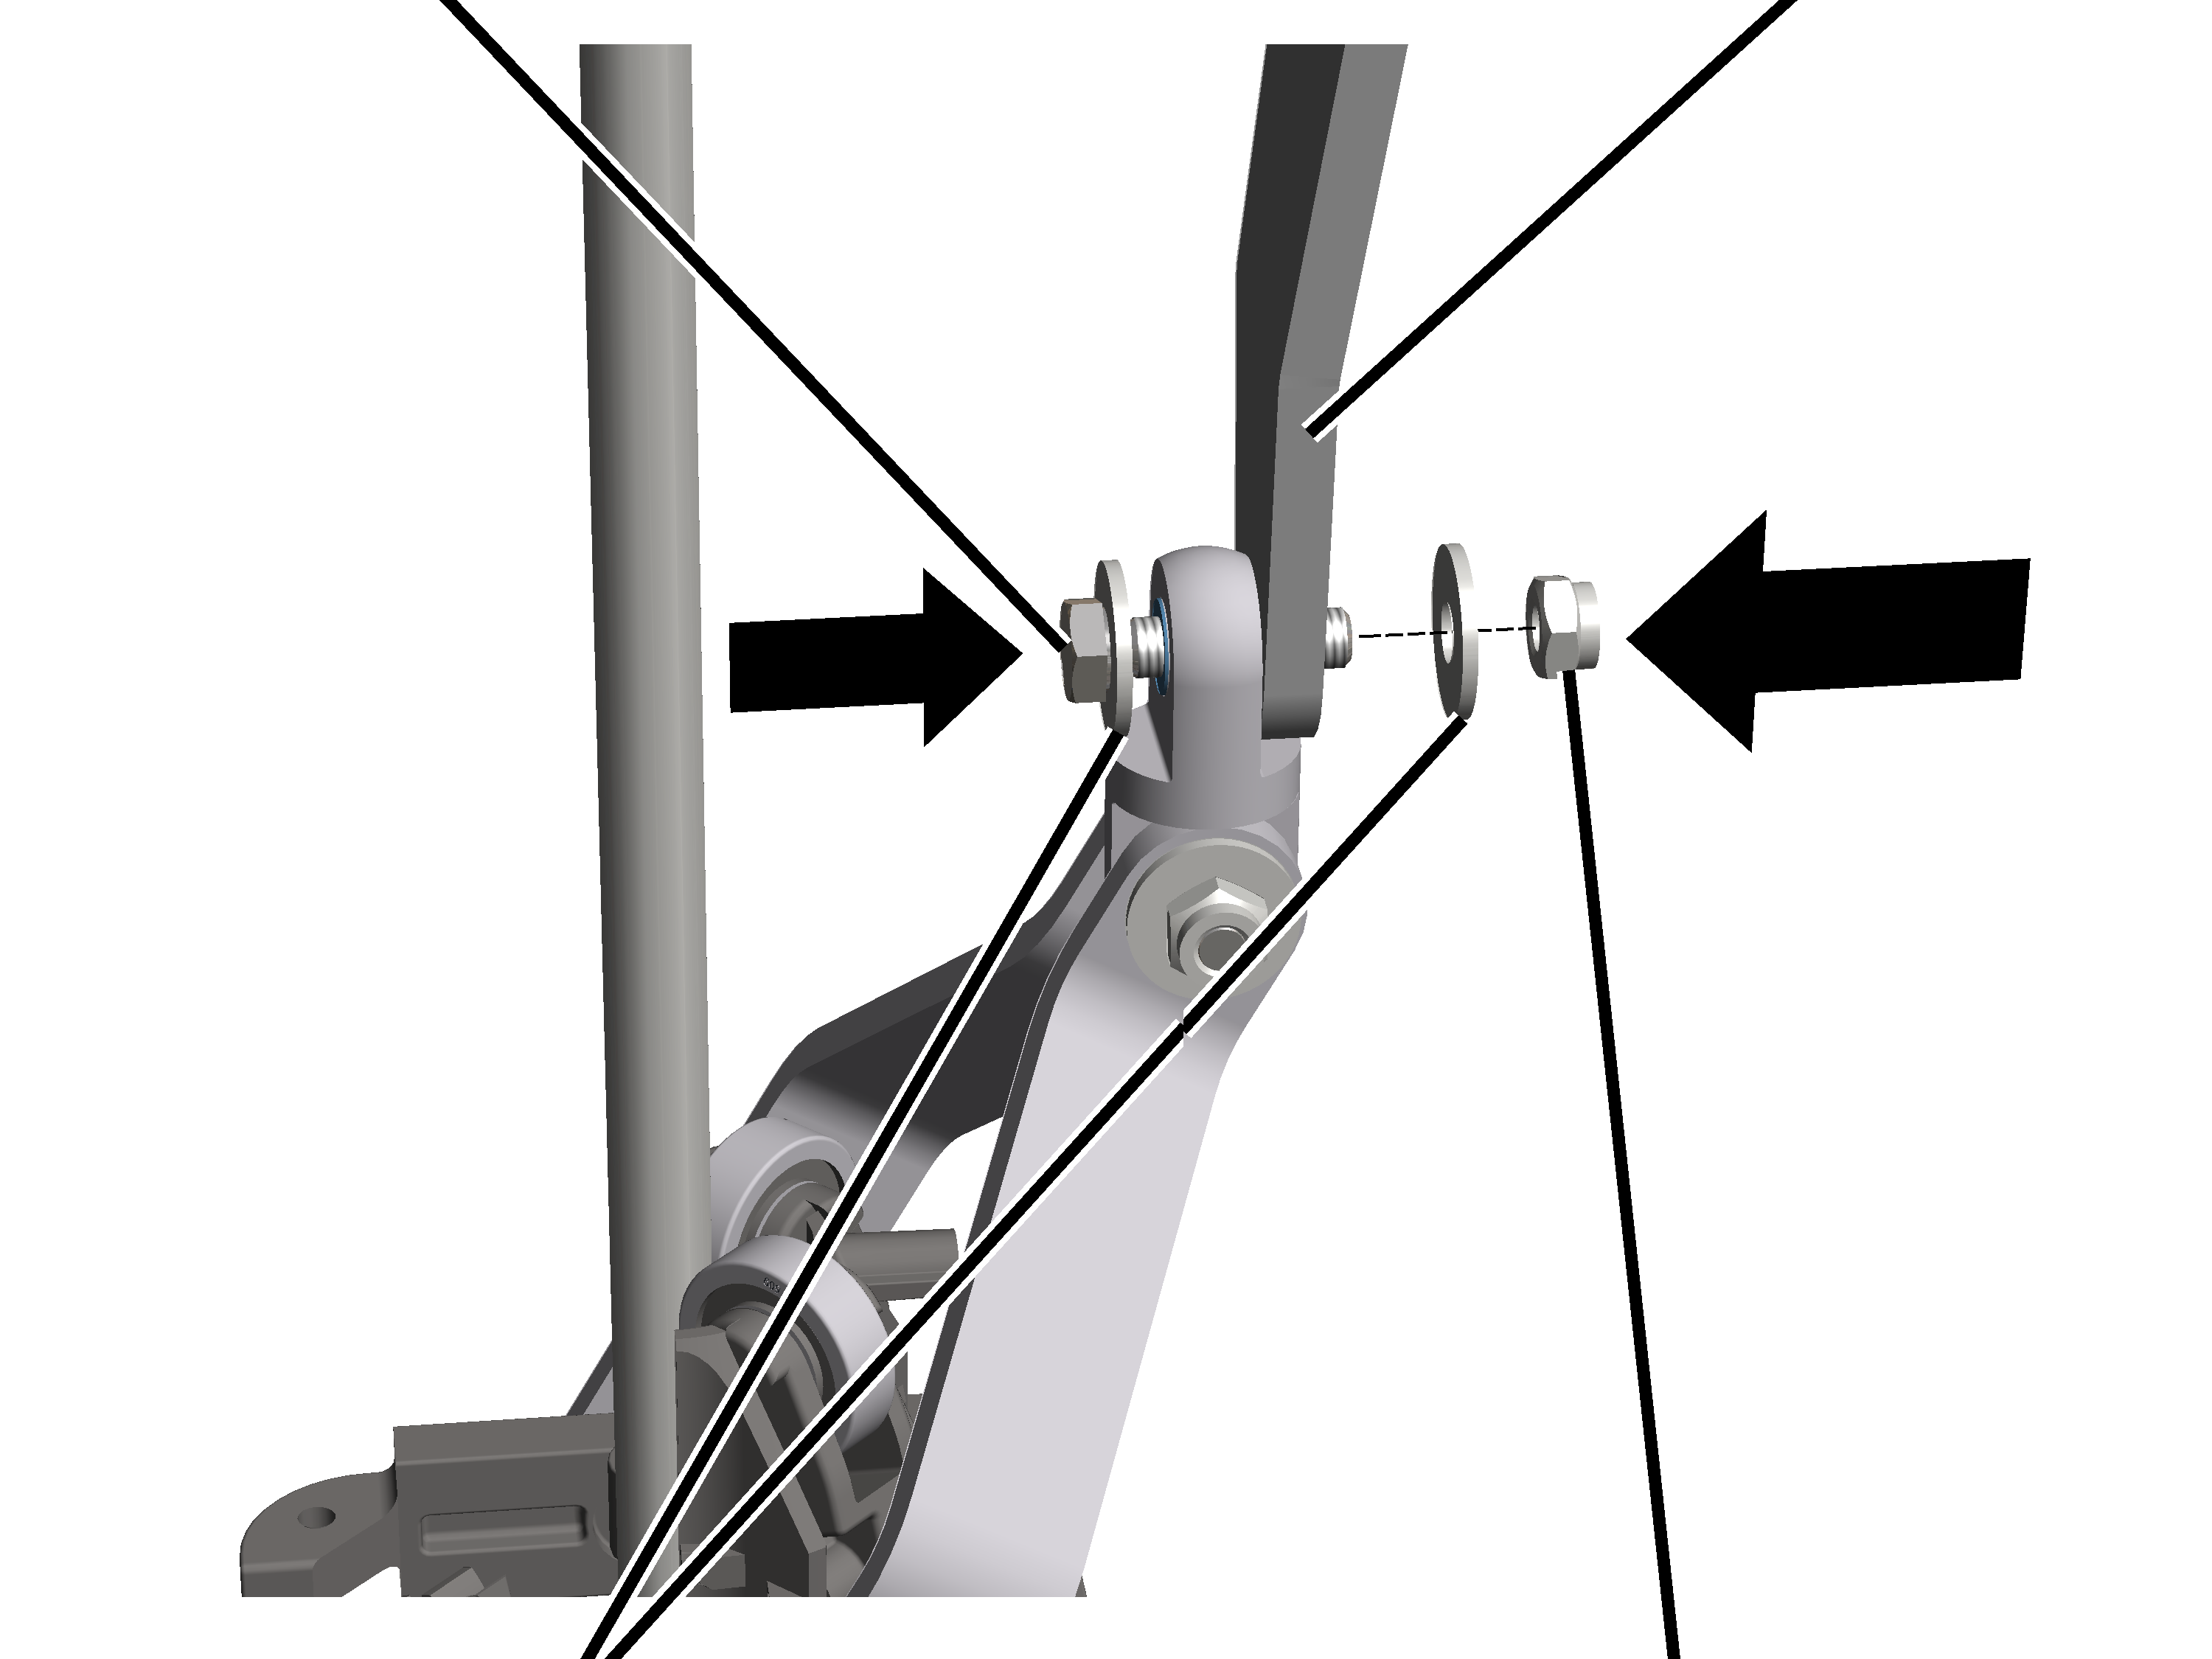
- Skyv sekskantskruen M6x25 med underlagsskive gjennom kryssopphenget på bærearmen og gjennom holderen.
- Skyv inn mutteren M6 med underlagsskive på seskantskruene M6x25 og skru fast. 10 Nm.
Halvsirkelbjelke med bærearm
- Halvsirkelbjelken som ble løsnet tidligere, skrus fast på den monterte halvsirkelbjelken med bærearm med linsehodeskruer K4x17 (2x). 1 Nm.
- Skyv inn sylinderstiftene (2x) i halvsirkelbjelkene til anslag over sperringen.
HellingsmålerPlate
- Skru fast fellingsmåleren med unbrakoskruer M4x12 (2x) og låseskiver (2x) på platen for tauvinkelfølgeren. 3 Nm.
Kun ved vaiertrekk D med innskjæring 4/2 eller 8/2 og ved GM 7000
Ved vaiertrekkmodellen D GM 7000 med innkjøring 4/2 eller 8/2 er den påsveisede platen sveiset fast på innsiden av sideveggen for holderen for styrerulltraversen som tauvinkelfølgeren festes på.
Rilleskruer M6x12Plate for påsveising
- Skru fast holderen med rilleskruer M6x12 (2x) på platen for påsveising på utsiden av sideveggen. 19 Nm.
Sekskantskrue M6x25Holder
- Skyv sekskantskruen M6x25 med underlagsskive gjennom kryssopphenget på bærearmen og gjennom holderen.
- Skyv inn mutteren M6 med underlagsskive på seskantskruene M6x25 og skru fast. 10 Nm.
Halvsirkelbjelke med bærearm
- Skru fast halvsirkelbjelken på halvsirkelbjelken med bærearm med linsehodeskruer K4x17 (2x). 1 Nm.
- Skyv inn sylinderstiftene (2x) i halvsirkelbjelkene til anslag over sperringen.
HellingsmålerPlate
- Skru fast fellingsmåleren med unbrakoskruer M4x12 (2x) og låseskiver (2x) på platen for tauvinkelfølgeren. 10 Nm.
Kun ved vaiertrekk Z
Ved vaiertrekkmodell Z er det sveiset fast en plate for påsveising på undersiden av løpekattrammen, hvor tauvinkelfølgeren festes.
Plate for påsveising
- Skru fast holderen med rilleskruer M6x12 (2x) på platen for påsveising. 19 Nm.
Sekskantskrue M6x25Underlagsskive
- Skyv sekskantskruen M6x25 med underlagsskive gjennom kryssopphenget på bærearmen og gjennom holderen.
Underlagsskive
- Skyv inn mutteren M6 med underlagsskive på seskantskruene M6x25 og skru fast. 10 Nm.
Halvsirkelbjelke
- Skru fast halvsirkelbjelken på halvsirkelbjelken med bærearm med linsehodeskruer K4x17. 1 Nm.
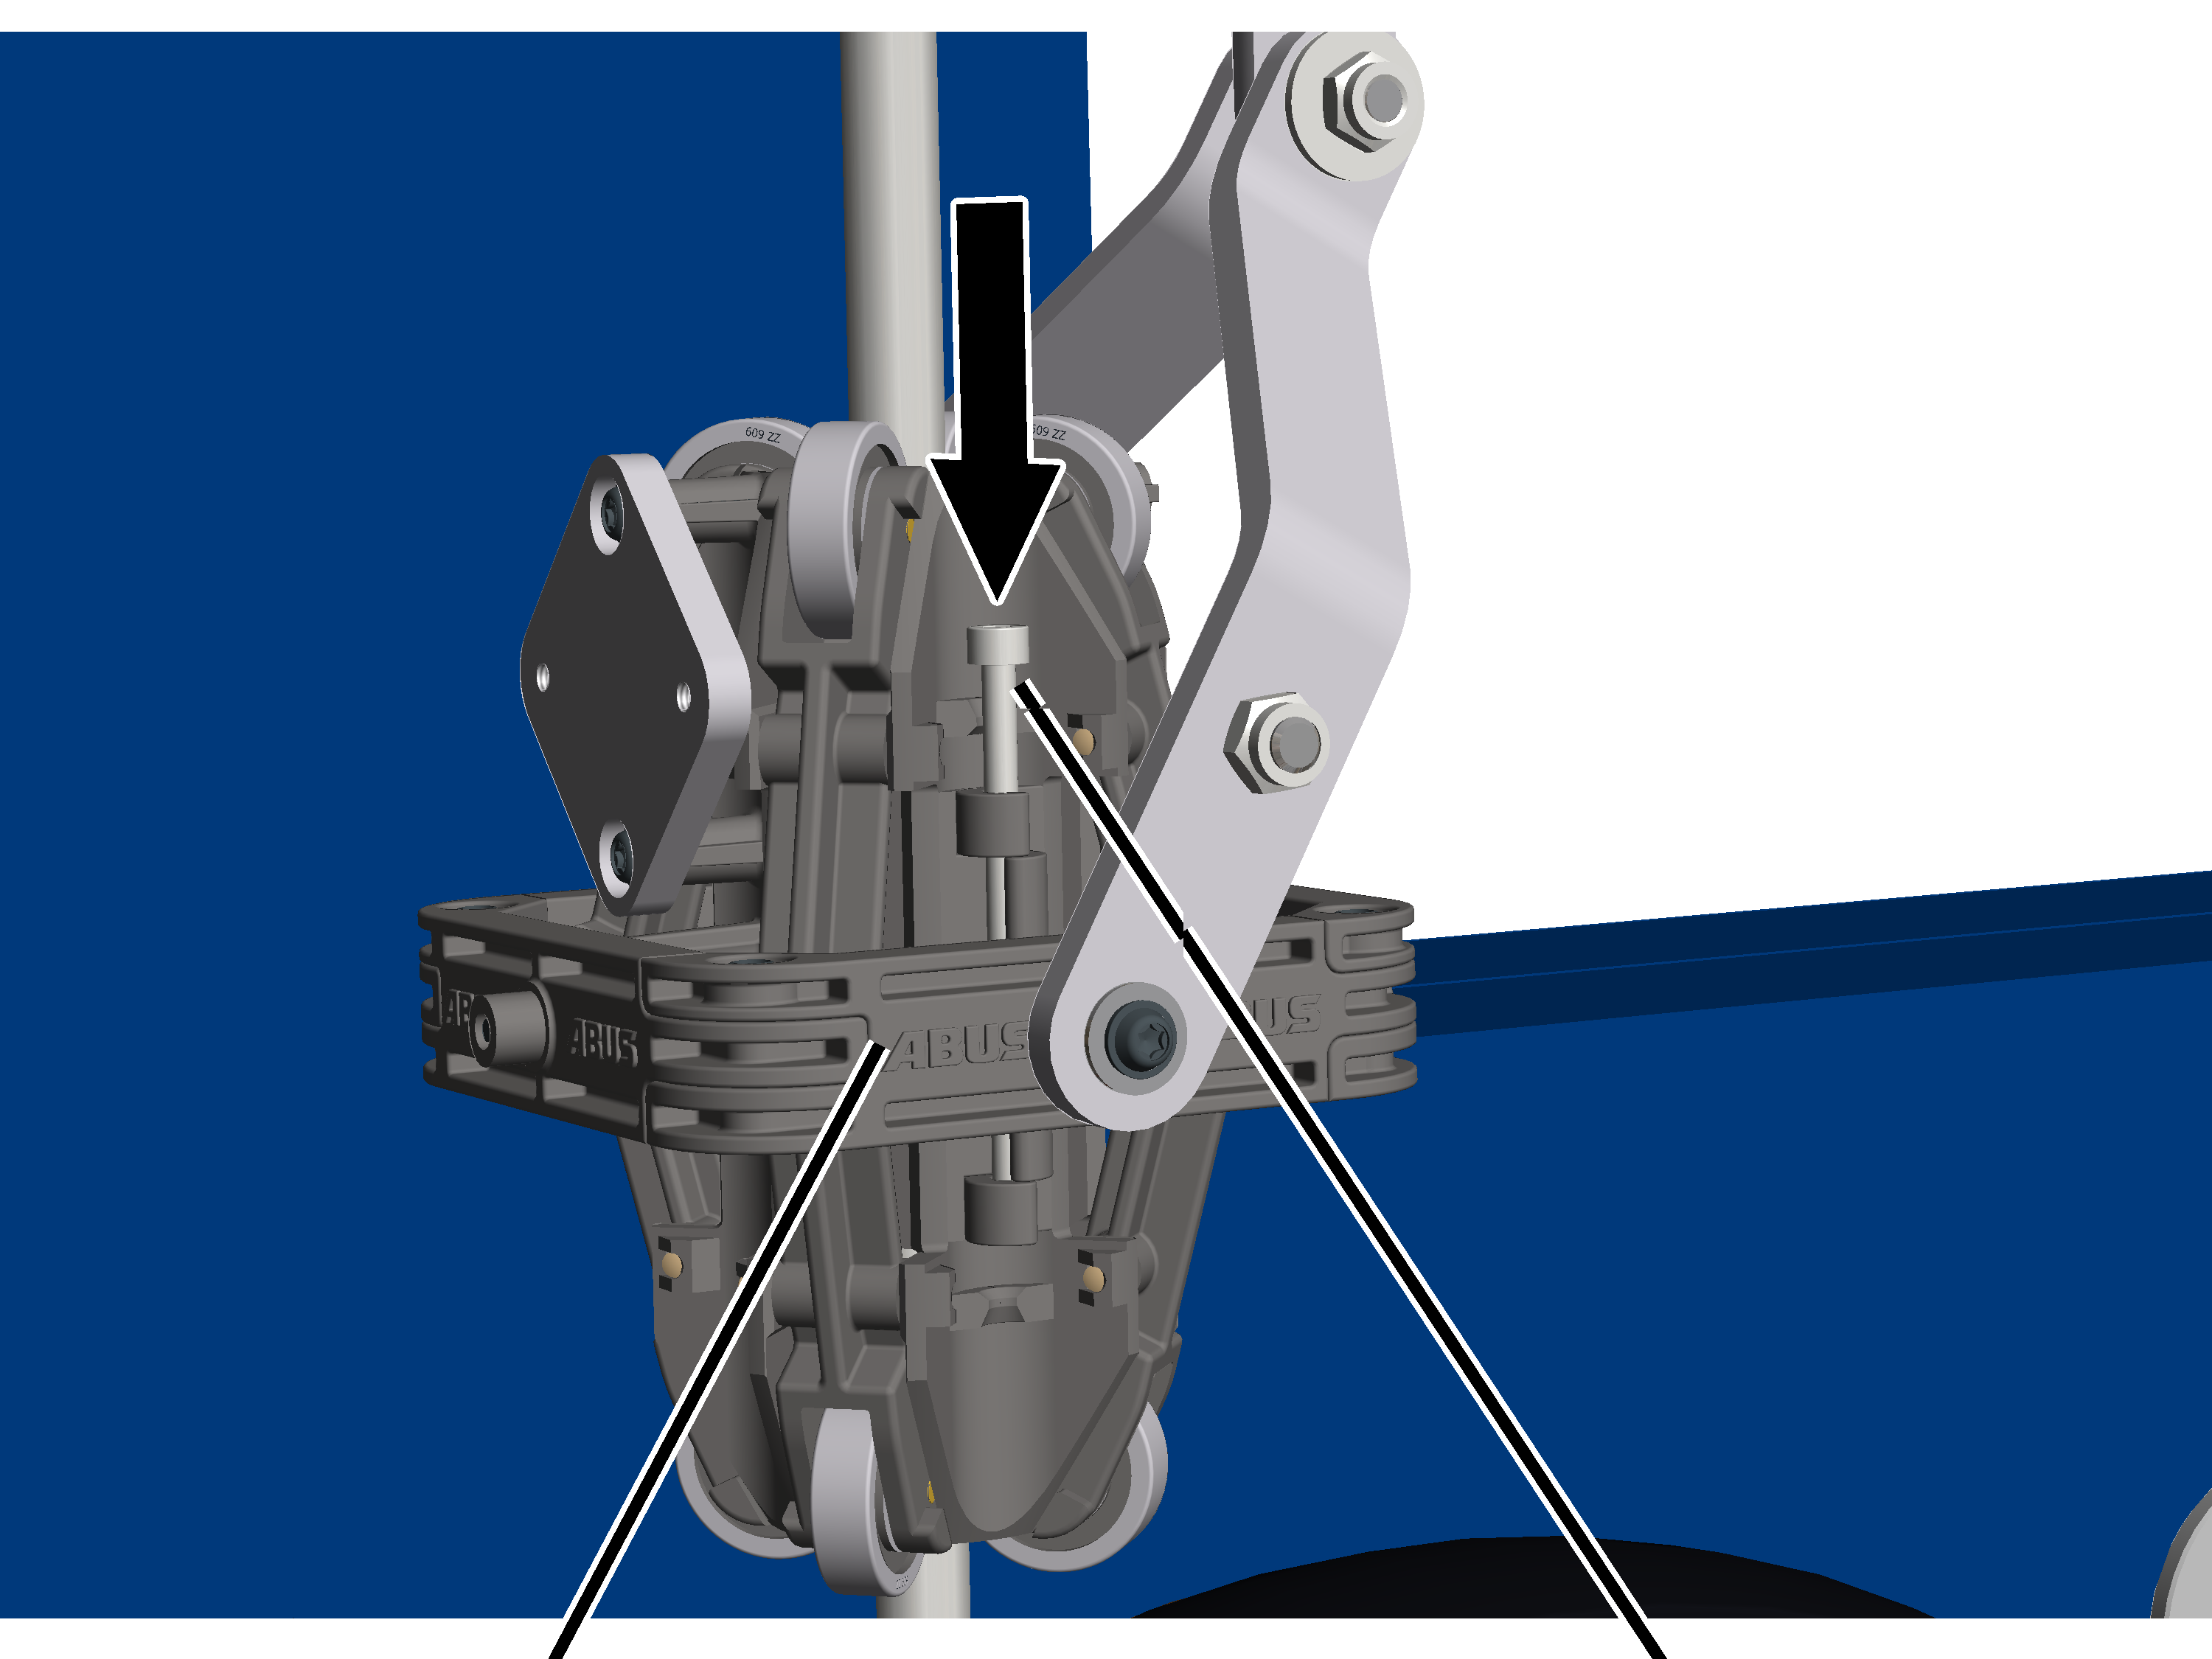
- Skyv inn sylinderstiftene (2x) i halvsirkelbjelkene til anslag over sperringen.
Unbrakoskrue M4x12Sikringsskive
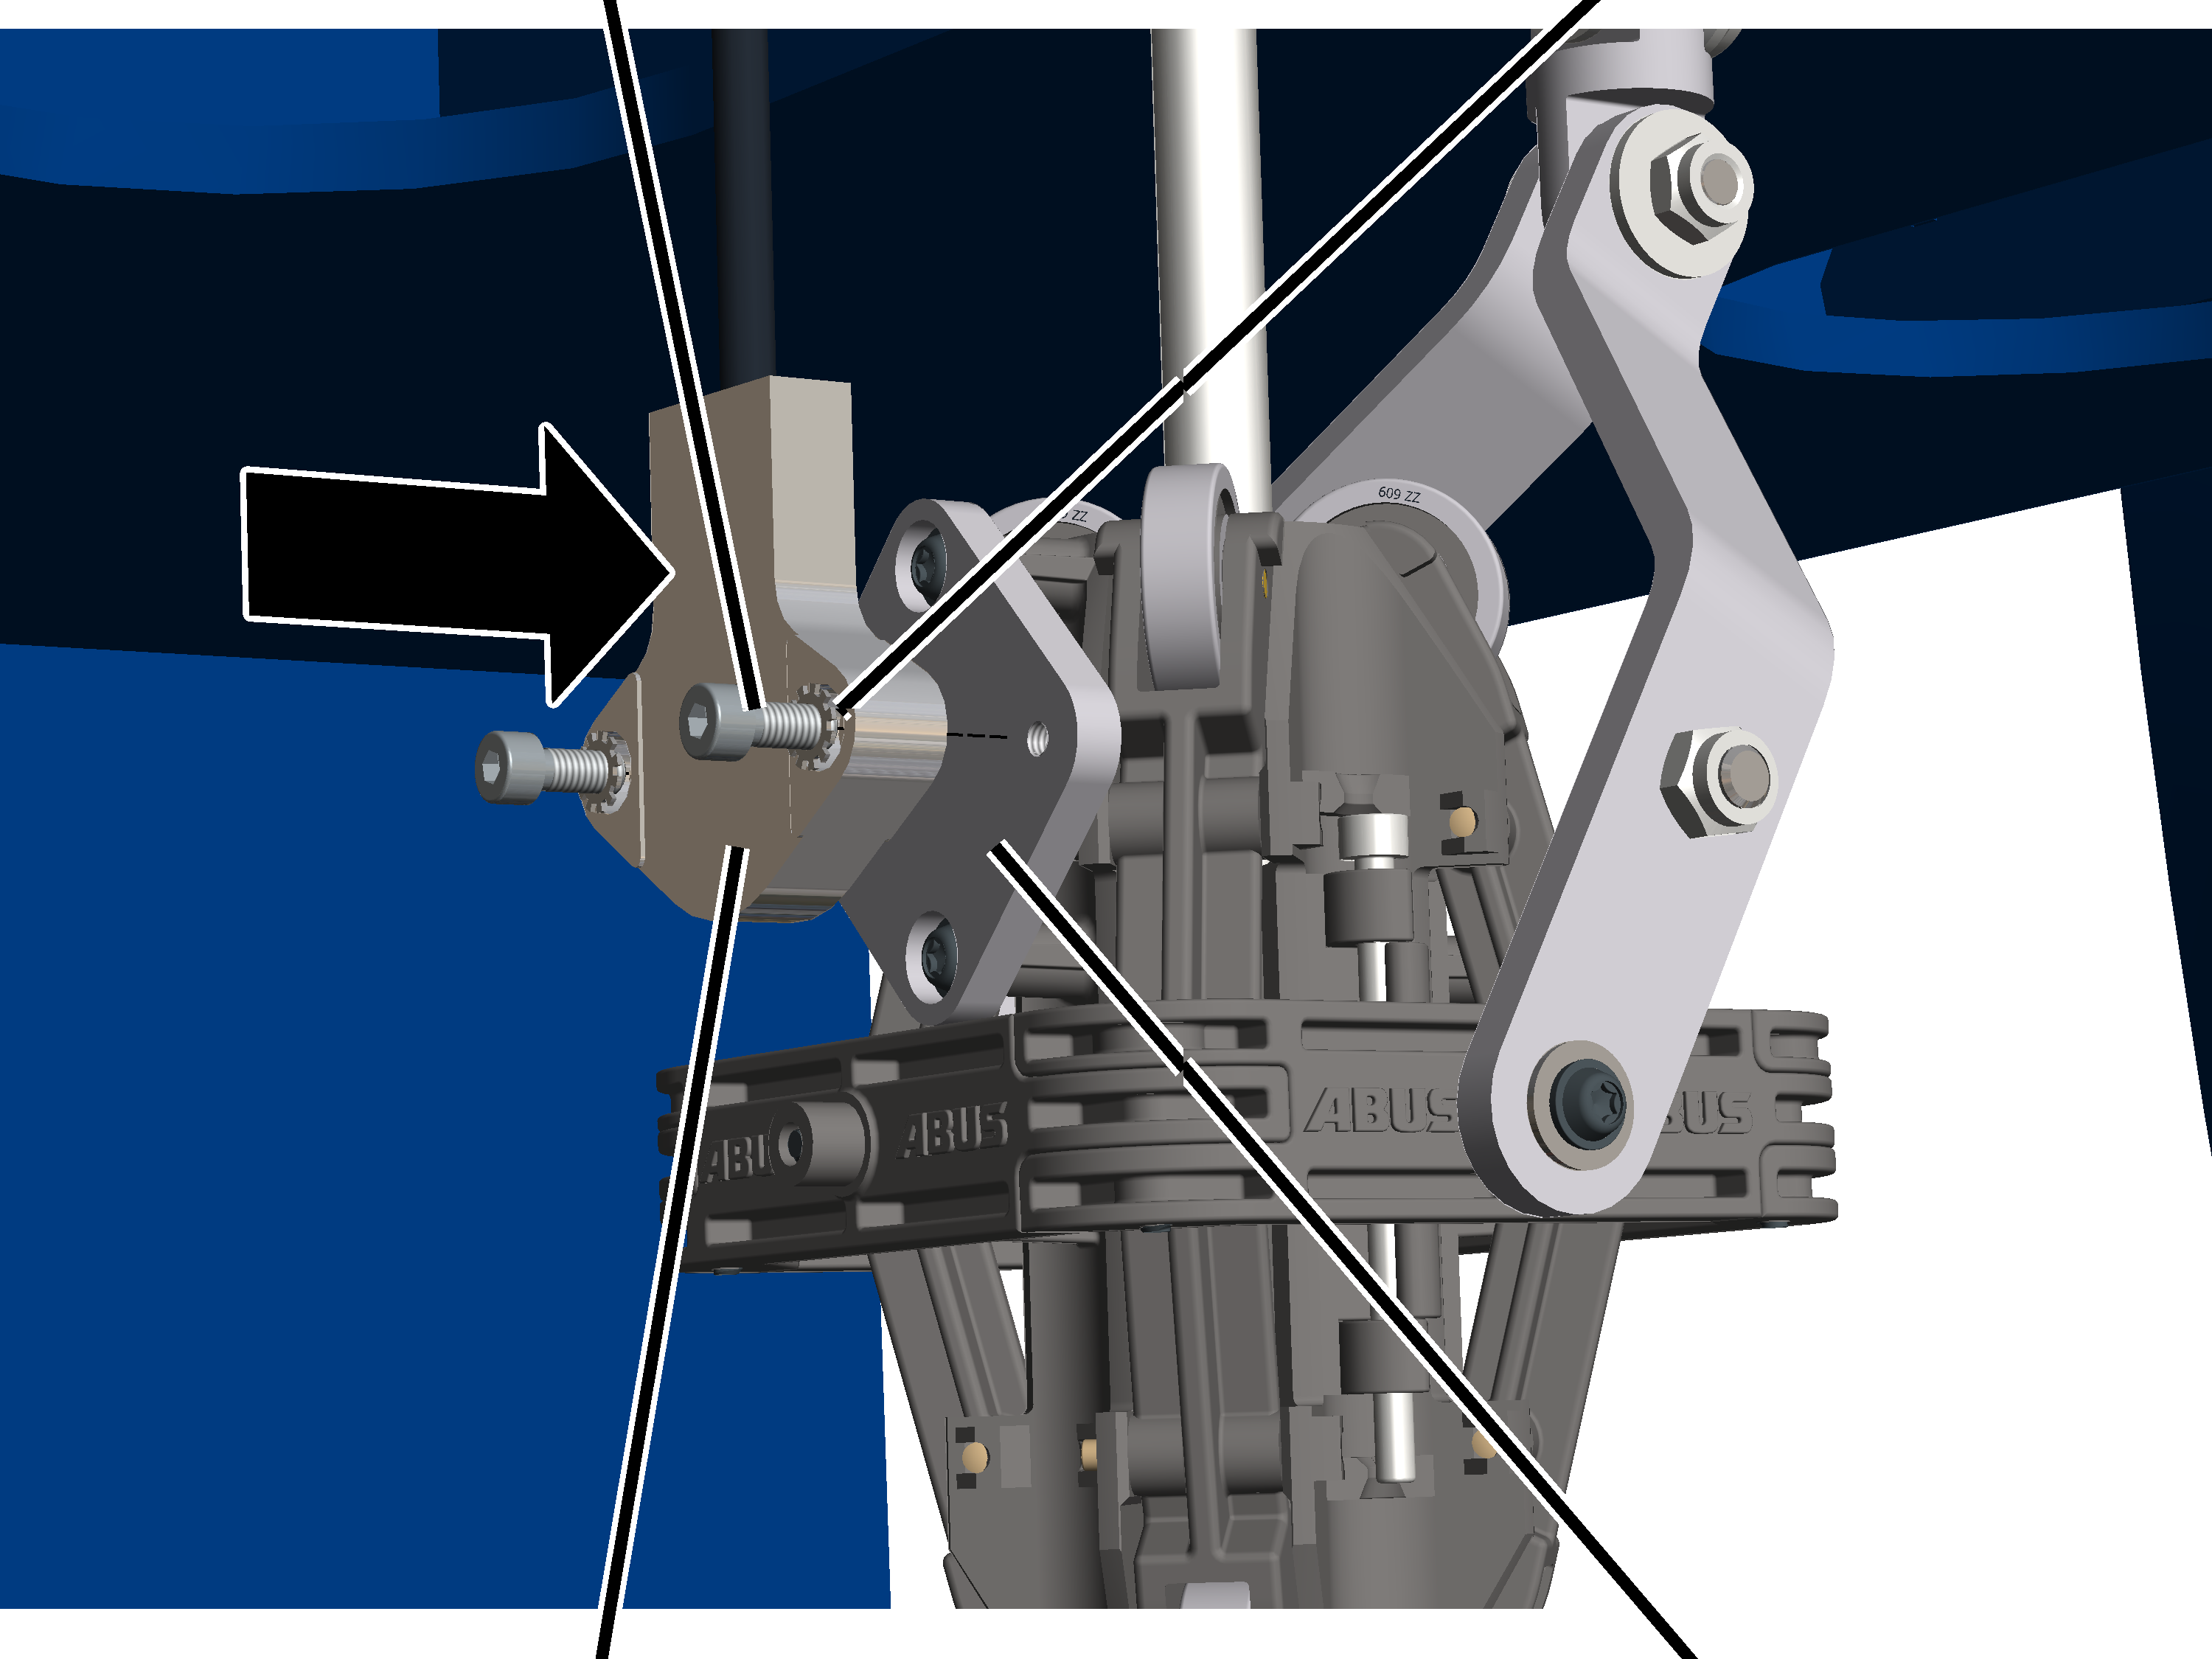
- Skru fast fellingsmåleren med unbrakoskruer M4x12 (2x) og låseskiver (2x) på platen for tauvinkelfølgeren. 3 Nm.
Koble til hellingsmåler
- Før pluggen for hellingsmåleren til absoluttverdigiveren og plugg den inn.
Kalibrere hellingsmåleren
For å kunne bruke krokføringen og kroksentreringen må hellingsmåleren kalibreres. For dette må det gjennomføres en kalibreringskjøring hvor vaierens nullstilling lagres. Først etter en vellykket kalibrering er funksjonene krokføring og kroksentrering tilgjengelige.
Merknader:
- Før hellingsmåleren kan kalibreres må absoluttvinkelgiveren være referansekjørt. Se "Referansekjøre absoluttvinkelgiver".
- For å kunne gjennomføre en nøyaktig kalibrering må lastkroken henge loddrett under hele kalibreringskjøringen. Dette er lettest hvis det henger en last i lastkroken. Ved liten lastkrok og ved lastkrok med fjærdrevet kabeltrommel skal det alltid være festet en last under kalibreringskjøringen slik at lastkroken henger loddrett.
- Etter hver demontering (f.eks. ved vaierbytte) eller ved utskifting av hellingsmåleren må hellingsmåleren kalibreres på nytt.
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "SERVICE" (brukernivå [2]) må være pålogget.
Oversikt: Navigasjon i KranOS |
|---|
Bruker "SERVICE" 🡪 "Hoist" 🡪 "Parameter hoist profile" 🡪 "Parameter rope angle sensor" |
- Logg inn med brukeren "SERVICE" (brukernivå [2]) i KranOS. Se "Logg inn og autentiser i KranOS".
- I hovedmenyen velger du ønsket vinsj (f.eks. vinsj 1).
- Vinduet for ønsket vinsj vises.
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikk på menypunktet "Hoist profile parameter".
- Vinduet "Hoist profile parameter" vises.
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikker du på menypunktet "Parameter rope angle sensor".
- Vinduet "Parameter rope angle sensor" åpnes.
Koplingsflaten "Calibrating load sensor"
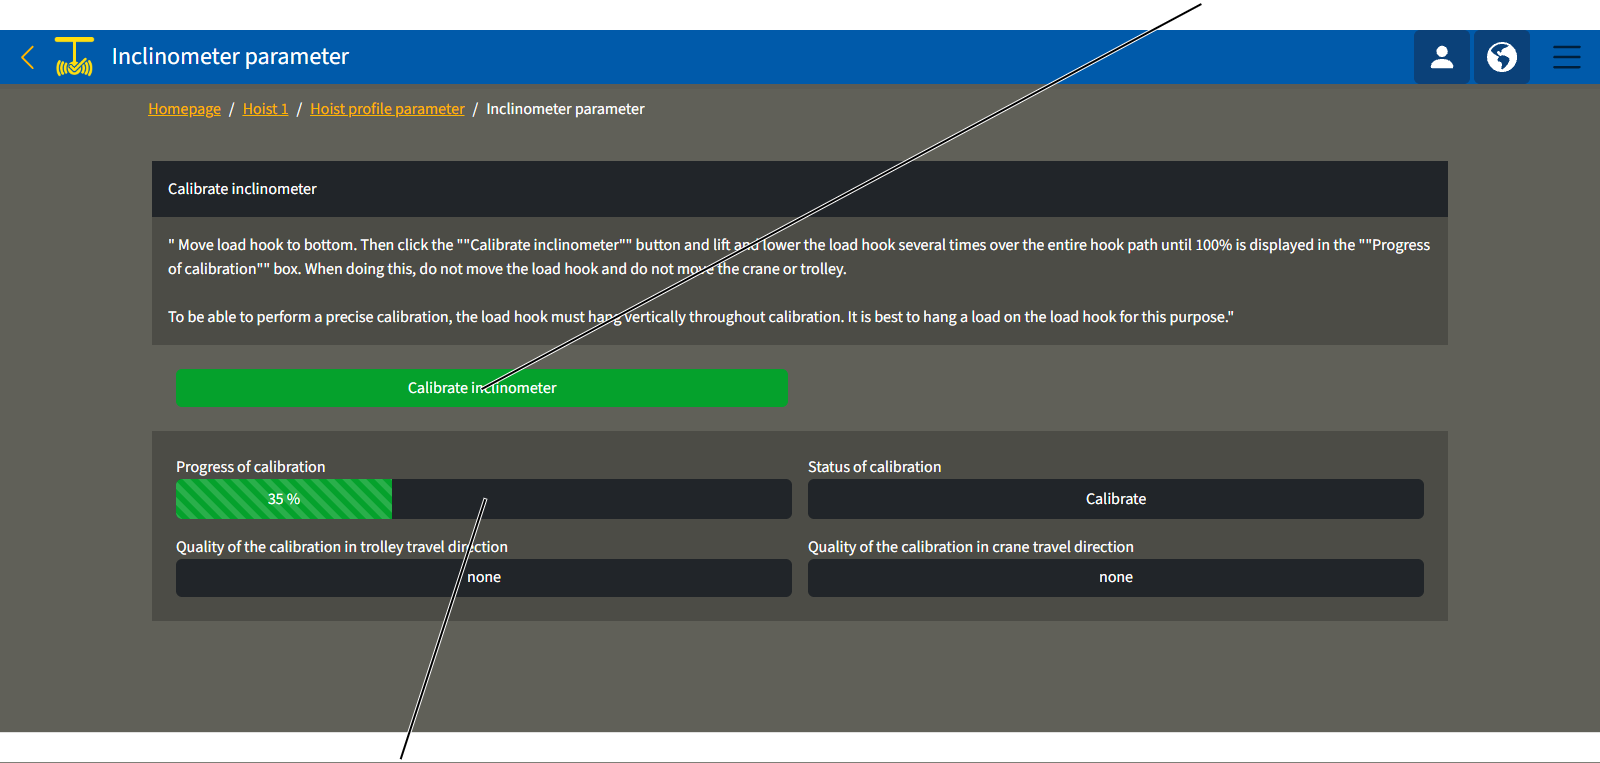
- Kjør lastkroken helt ned.
- Hvis mulig og hensiktsmessig: Fest lasten.
- Klikk på koplingsflaten "Calibrating load sensor".
- Hev og senk lastkroken over hele krokveien til feltet "Calibration progress" viser 100 %.
Under kalibreringskjøringen må ikke løpekatten og kranen kjøres, da dette kan føre til at lastkroken svinger fram og tilbake. Dette vil forfalske kalibreringen. Lastkroken må heller ikke beveges på annen måte under kalibreringskjøringen.
- I feltene "Kvalitet på kalibreringen i løpekattens kjøreretning" og "Kvalitet på kalibreringen i kranens kjøreretning" vises det hvor bra resultatet av kalibreringskjøringen er.
- Kontroller korrekt innstilling for innretting av hellingsmåleren. Se "Stille inn innretting av hellingsmåleren".
Stille inn innretting av hellingsmåleren
For at krokassistentene skal kunne måle avviket for vaieren riktig, må innrettingen av hellingsmåleren stilles inn korrekt i KranOS.
Før innrettingen av hellingsmåleren kan stilles inn, må hellingsmåleren være kalibrert. Se "Kalibrere hellingsmåleren".
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "SERVICE" (brukernivå [2]) må være pålogget.
Oversikt: Navigasjon i KranOS |
|---|
Bruker "SERVICE" 🡪 "Movement profile" |
- Logg inn med brukeren "SERVICE" (brukernivå [2]) i KranOS. Se "Logg inn og autentiser i KranOS".
- I menyen "Innstillinger" (tre vannrette stolper) klikker du på menypunktet "Movement profile".
- Vinduet "Movement profile" vises.
Bryter "Rope angle sensor turned 90°"Nedfellingsmeny innretting hellingsmåling
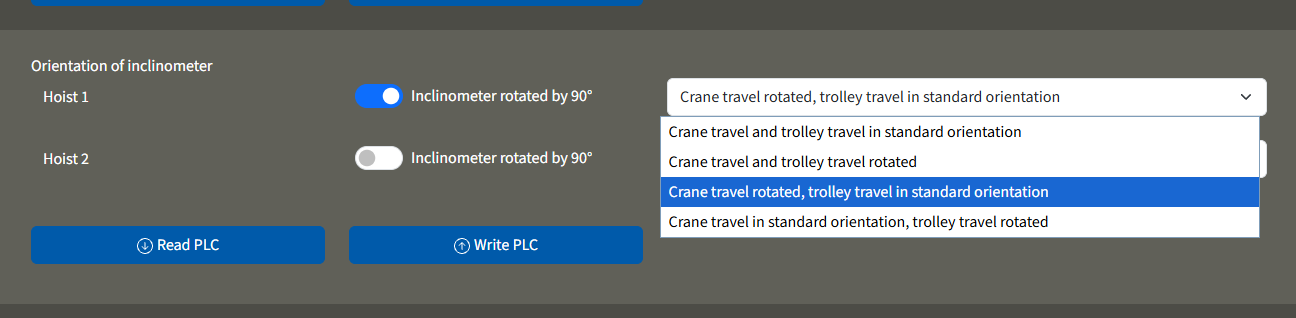
- Via nedfellingsmenyen velger du innrettingen av hellingsmåleren for den aktuelle vinsjen.
- Med bryteren "Rope angle sensor turned 90°" velger du monteringsretningen for hellingsmåleren.
- Bryteren får blå bakgrunn.
- Klikk på koplingsflaten "Write PLC".
Kontroll
Angår alle som kontrollerer og tar av kranen i henhold til arbeidssikkerhetsbestemmelsene
Kranen må kontrolleres regelmessig for å garantere sikker drift. Eieren er ansvarlig for de gjentatte kontrollen.
Først
Kontrollintervaller
Gjentatte kontroller skjer minimum én gang per år.
Under bestemte forhold er det nødvendig med hyppigere gjentatte kontroller. Slike forhold er:
- Hyppig arbeid med bærekapasitet.
- Arbeid med flere skift.
- Hyppig bruk.
- Støvete eller aggressive omgivelser.
Eieren er ansvarlig for å kontrollere forutsetningene og fastsette kontrollintervallene. ABUS står gjerne til disposisjon hvis du har spørsmål.
Krav som stilles til kontrolløren
Eieren av kranen er ansvarlig for å velge kontrollør og for at vedkommende har riktige kvalifikasjoner.
Eksempler på autoriserte personer:
- Personer med omfattende kunnskap fra fagutdanning innen maskinproduksjon og elektrisk anlegg på kraner.
- Personer med tilstrekkelig erfaring innen drift, montering og vedlikehold av kraner.
- Personer med omfattende kunnskap om respektive tekniske regler, direktiver og sikkerhetsforskrifter som gjelder i det aktuelle landet.
- Personer med regelmessig opplæring fra ABUS.
Kontrollens omfang
Den kompetente personen som kontrollerer kranen, er ansvarlig for omfanget og typen kontroll.
Oversikt: Kontrollere kran med ABUControl
I tillegg til de punktene som er beskrevet her, må du også kontrollere alle punkter som er beskrevet i andre medfølgende produkthåndbøker.
Avgjørelsen om kranen er i feilfri stand ligger ene og alene hos kontrolløren. Hvis det fastslås mangler, må de fjernes. Kontrolløren avgjør om kranen må kontrolleres på nytt igjen etter at feilen er rettet opp.
Hvis flere kontroller er nødvendig fordi lokale forskrifter krever det, må disse også utføres.
I tillegg må minimum disse punktene kontrolleres:
- Les av driftsdata og minne for total last for videre beregning av gjenværende brukstid. Se "Lese av driftsdata og minne for total last".
- Ved driftsmessig tilkjøring av øvre løftegrensebryter: Kontroller reserve-grensebryter. Se "Kontrollere reserve-grensebryter".
- Kontroller vaieren med kasseringsprognosen. Se "Kontroller vaieren ved hjelp av kasseringsprognosen" og "Vise parameter for klar til utskifting og data for vaiersystemet".
- Kontroller overlastsikringen. Se "Kontrollere overlastsikring".
Lese av driftsdata og minne for total last
ABUControl registrerer i løpende drift tallrike driftsdata og framstiller disse oversiktlig. Driftsdata, spesielt driftstimeteller og minne for total last, er av betydning for regelmessige kontroller.
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "CUSTOMER" (brukernivå [1]) eller "SERVICE" (brukernivå [2]) kan være innlogget. Tilgang er også mulig uten innlogging (brukernivå [0]).
Kalle opp driftsdata
Uten innlogging:
- Opprett WLAN-forbindelse.
- Kall opp KranOS i nettleseren. Se "Logg inn og autentiser i KranOS".
- Vinduet "Operating data" vises
Ved innlogget bruker:
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikk på menypunktet "Operating data".
- Vinduet med driftsdata vises.
Merk:
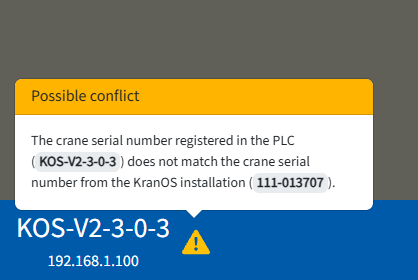
Hvis kranserienummeret som er lagret i PLC, ikke stemmer overens med kranserienumemret i KranOS, vises det en melding om konflikten.
Lese av driftsdata
Felt "Operating hours"Felt "Reversing motions"
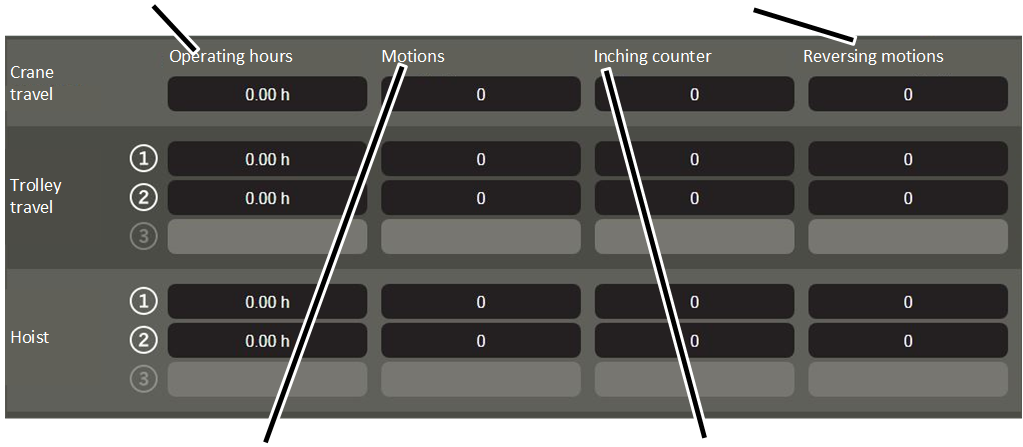
- Led av den aktuelle verdien i linjen for ønsket kranaksel.
- "Operating hours": Tiden som drivanordningen eller drivanordningene til de enkelte kranaksene har vært i bevegelse.
- "Motions": Antall bevegelser av den enkelte kranakselen. Det regnes til en bevegelse når den aktuelle drivanordningen akselereres ut av stillstand.
- "Inching counter": Antall korte bevegelser. Antallet økes med én hver gang den aktuelle drivanordningen akselereres ut av stillstand og kun går opp til 2 s. Samtidig økes også verdien med én i tekstfeltet "Motions".
- "Reversing motions": Antall omvendte bevegelser. Antallet økes med én når den aktuelle drivanordningen fra en bevegelsesretning akselereres direkte i motsatt retning i løpet av 2 sekunder. Samtidig økes også verdien med én i tekstfeltet "Motions".
Lese av minne for total last
Felt "Consumed value"Felt "Overload counter"
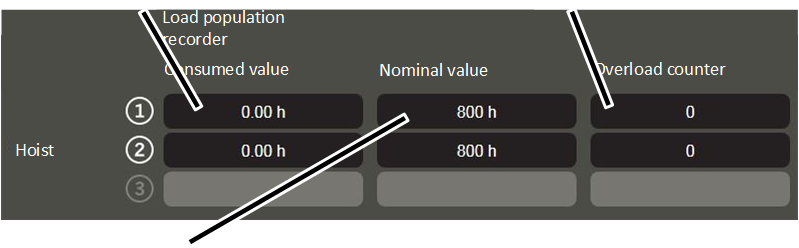
- "Consumed value": Beregnet antall timer med full belastning til vinsjen.
- "Nominal value": Maksimalt tillatt antall timer med full belastning til vinsjen.
- "Overload counter": Antall løftebevegelser med overlast. Antallet økes alltid med 1 når vinsjen løfter en last som ligger over kranens maksimale bærekapasitet. Samtidig økes også verdien med 1 i tekstfeltet "Motions".
For mer informasjon om vurdering av restlevetid: Se "Generell produkthåndbok for ABUS-kraner".
Merknader:
- De viste verdiene blir oppdatert, mens vinduet "Operating data" blir vist. Dermed kan du følge med på i hvilke driftssituasjoner de viste verdiene blir økt.
- Verdiene blir lagret i ABUControl. Hvis PLS blir skiftet ut, må verdiene overføres manuelt.
Kontrollere reserve-grensebryter
Kun ved driftsmessig tilkjøring av øvre løftegrensebryter
Dette avsnittet gjelder kun hvis den øvre løftegrensebryteren kan tilnærmes driftsmessig.
Under normalt arbeid kan du planlegge å kjøre mot øvre løftegrensebryter med hensikt. Øvre løftegrensebryter må kontrolleres når kranen slås på.
Hvis øvre løftegrensebryter skades under regelmessig bruk, sørger en ekstra reserve-grensebryter for utkobling. Denne reserve-grensebryteren må kontrolleres som en del av den gjentatte kontrollen.
Kjøre lastkroken til korrekt posisjon
- Kjør lastkroken ut av endebryterområdet (oppe eller nede).
Før kontroll må ikke lastkroken stå i endebryterområdet.
Kontrollere reserve-grensebryter
Posisjon ‚oppe’
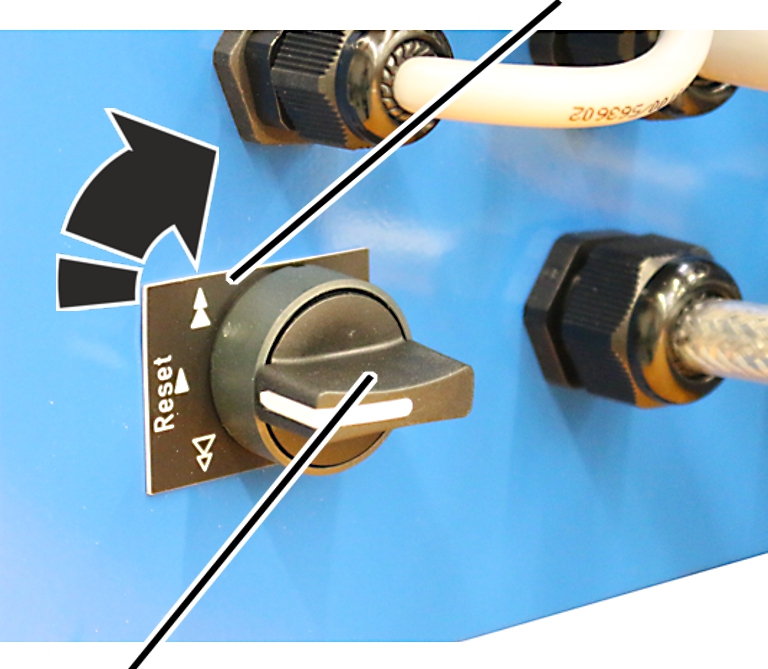
- Drei vribryteren til posisjon ‚oppe’ og hold den der.
- Kjør lastkroken opp.
- Lastkroken kjører opp.
- Med den betjente vribryteren stopper ikke lastkroken som vanlig på koblingspunktet for øvre løftegrensebryter, men kjører videre.
- Reserve-grensebryter blir betjent.
- Hovedkontaktoren kobler ut.
- Reserve-grensebryteren er nå kontrollert.
Hvis hovedkontaktoren ikke har koblet ut:
- Det er et problem med tilkoblingen av kranen eller enkelte komponenter. Kranen må ikke kjøres videre.
- Ta kranen ut av drift.
- Kontakt ABUS-service. Se «ABUS-service».
Koble kranen inn igjen
Posisjon 'nede'
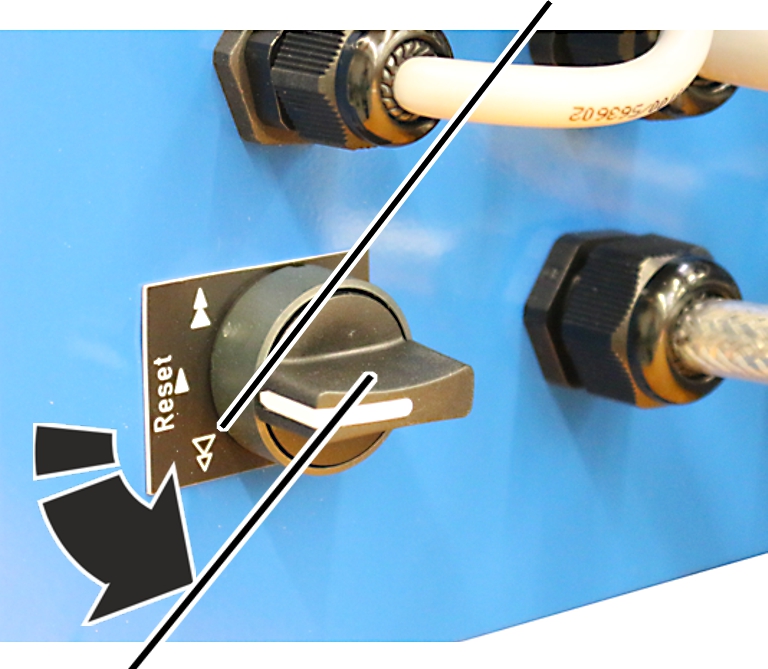
- Drei vribryteren til posisjon ‚nede’ og hold den der.
- Hovedkontaktoren forbikobles.
- Kranen slår seg på igjen.
- Kjør lastkroken ut av endebryterområdet.
Kun ved tvilling-løfteanordning
Forløpet ved tvilling-løfteanordning skiller seg ikke vesentlig fra dette.
- Kontrollere reserve-grensebryter på vinsjdrift 1.
- Start kranen på nytt på vinsjdrift 1.
- Kontrollere reserve-grensebryter på vinsjdrift 2.
- Start kranen på nytt på vinsjdrift 2.
Kontroller vaieren ved hjelp av kasseringsprognosen
Vaierkontrollen forenkles og gjøres sikrere med ABUControl, ved at du viser vaierutsnittene som det er blitt beregnet en markant slitasje for.
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "CUSTOMER" (brukernivå [1]) eller "SERVICE" (brukernivå [2]) må være innlogget.
Åpne "Wear maxmum acceptable wear"
Oversikt: Navigasjon i KranOS |
|---|
Bruker "CUSTOMER" eller "SERVICE" 🡪 "Hoist" 🡪 "Wear maximum acceptable wear" |
- Logg inn i KranOS med brukeren "CUSTOMER" (brukernivå [1] eller "SERVICE" (brukernivå [2]). Se "Logg inn og autentiser i KranOS".
- I hovedmenyen velger du ønsket vinsj (f.eks. vinsj 1).
- Vinduet for ønsket vinsj vises.
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikker du på menypunktet "Wear maximum acceptable wear".
Les av beregninger av klar til utskifting
Spalte "Rope position"Spalte "Wear length"
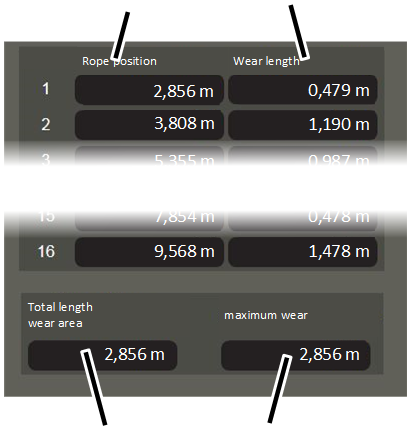
- Vinduet "Wear maximum acceptable wear" vises.
- I tabellen vises ett eller flere vaierutstnitt (per vaier ett vaierutstnitt), som ABUControl har beregnet en markant slitasje for.
- Spalten "Rope position" oppgir hvor det aktuelle vaierutsnittet finnes. Avstanden fra festepunktet til starten av det aktuelle vaierutsnittet blir målt.
- Spalten "Wear length" oppgir lengden på vaierutsnittet som har markant slitasje. Det måles fra starten av posisjonen som er oppgitt i spalten "Rope position".
- I feltet "Total length wear area" vises det vaierutstnittet fra tabellen, som er blitt beregnet som det med høyest slitasje.
- Feltet "Maximum wear" viser hvor høy slitasjen er på vaierutstnittet med den høyeste slitasjen.
- Start kontrollen av vaieren i den viste vaierposisjonen.
Alle viste vaierutsnitt skal kontrolleres etter hverandre. Her kan du anta at de første kabelbruddene oppstår.
Kontrollere vaier
På alle viste vaierutsnitt med markant slitasje:
Avstand fra festepunktet til starten på vaierutsnittet (felt "Rope length")
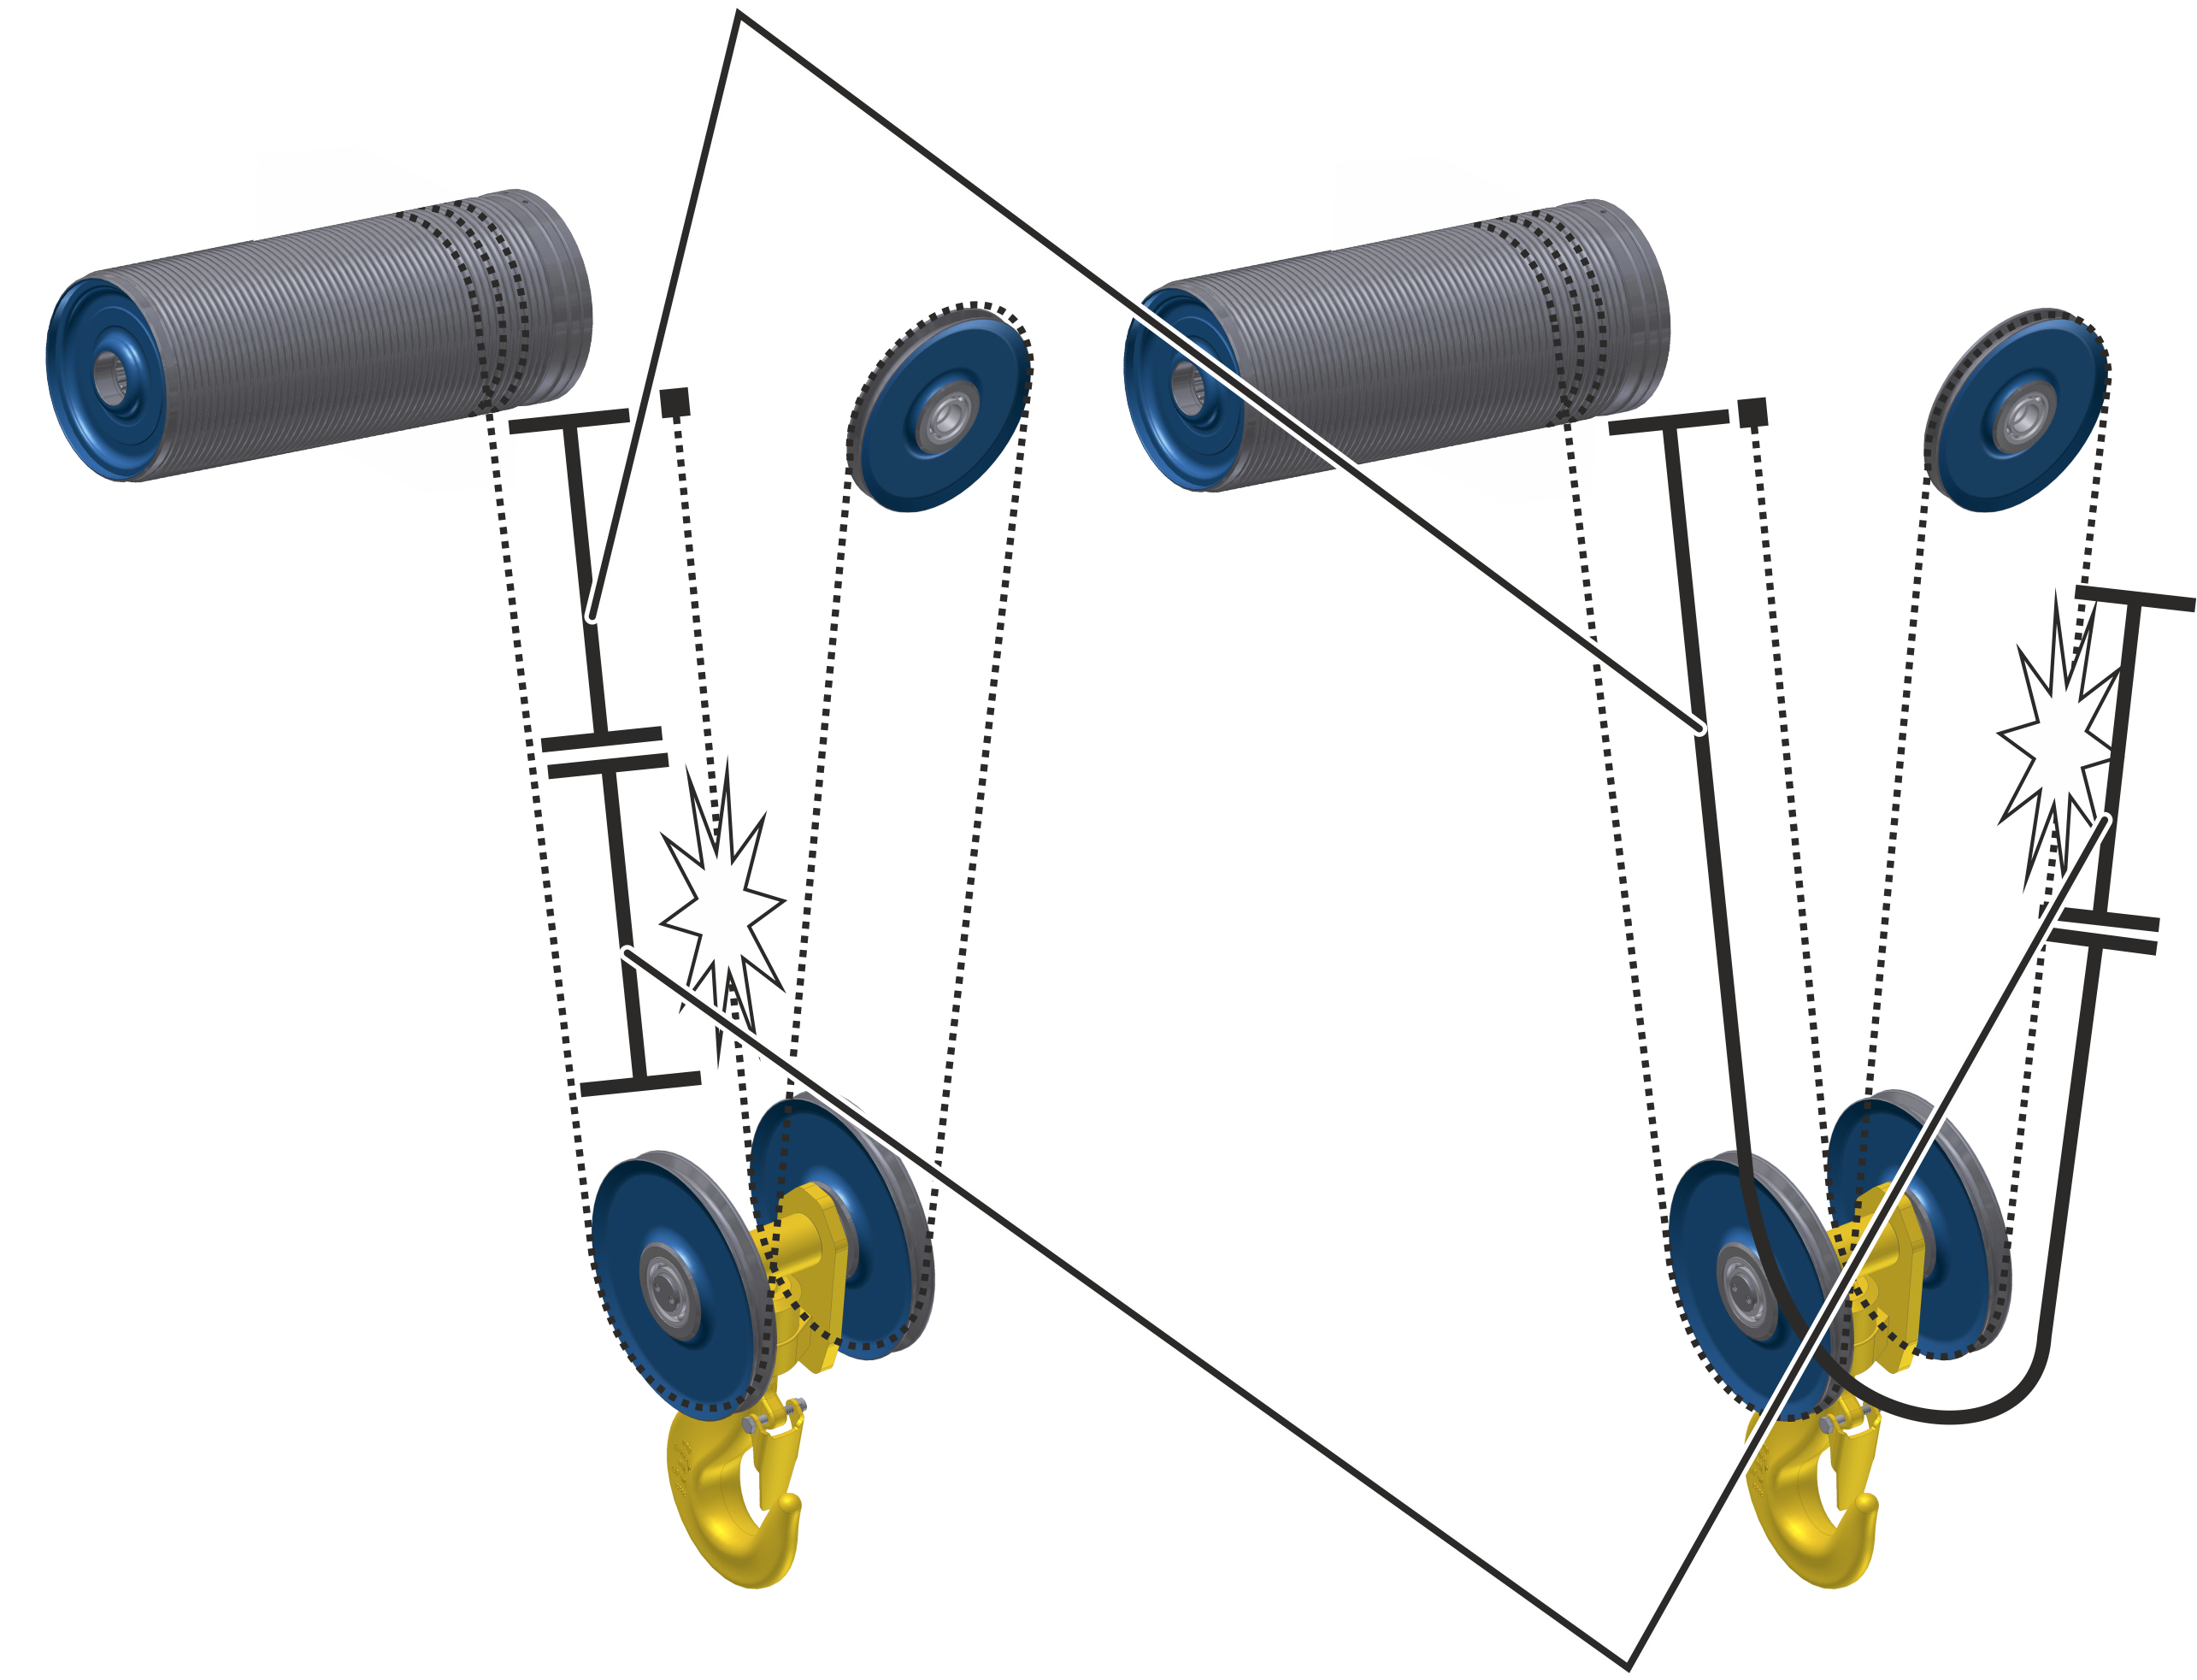
- Kjør lastkroken så langt ned som mulig.
Dermed forenkles målingen på vaieren.
- Må avstanden "Rope position" fra festepunktet til vaiertrekket.
På dette stedet begynner vaierutsnittet med den markante slitasjen.
Vaierutsnittet med den høyeste slitasjen befinner seg som oftest i første streng, men kan, avhengig av bruken av kranen, også ligge i andre strenger. Kontrollmål i dette tilfellet avstanden "Rope position" ut fra vaiertrekkets festepunkt og rundt vaierrullen på krokblokken.
- Fra starten på vaierutsnittet måles "Total length wear area".
- In dette området befinner vaierutsnittet med markant slitasje seg. Her kan du anta at de første kabelbruddene oppstår.
- Start med vaierkontrollen her.
Se også "Generell produkthåndbok for ABUS-kraner", avsnittet "Kontroller vaier".
Dersom det ikke blir slått fast at vaieren er klar for utskifting der:
- Kontroller hele vaieren.
Kun for vaiertrekk med tvillingvinsj og vaiertrekk med True Vertical Lift-vinsj
Dette avsnittet gjelder kun for vaiertrekk med tvillingvinsj (ikke bare én vaierende men begge vaierendene rulles opp på hver sin vaiertrommel) og på vaiertrekk med True Vertical Lift-vinsj (ikke bare én vaierende men begge vaierendene rulles opp på en felles vaiertrommel).
Kontrollere begge vaierhalvdelene
Utligningsvaierrull
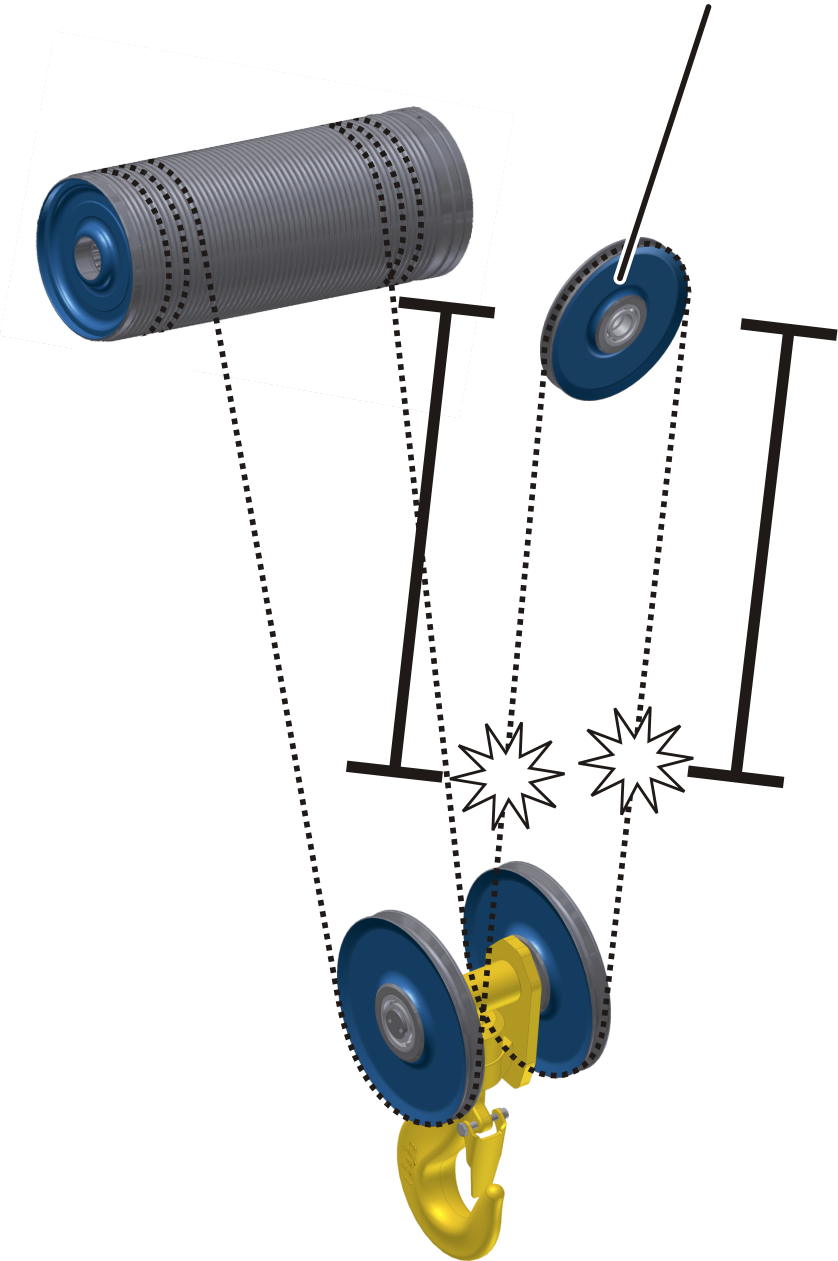
På disse vaiertrekkene rulles vaieren opp i begge vaierendene. Den midtre vaierdelen ligger nesten ubevegelig på utligningsrullen på vaiertrekket eller krokblokken. Denne utligningsrullen anses som festepunkt og de to vaierhalvdelene som to enkeltstående vaiere.
Slitasjen som ABUControl har fastsatt, gjelder både for den første og den andre vaierhalvdelen. På grunn av den symmetriske tilordningen antar du samme slitasje for begge vaierhalvdelene.
- Kontroller vaierhalvdelen både til venstre og til høyre for utligningsrullen. Anse da utligningsrullen som festepunkt.
Kontrollere vaieren på utligningsrullen
ABUControl fastsetter vaieren på utligningsrullen som festepunkt. Derfor kan ikke slitasjen beregnes her.
Lasten pendler og de to vaiertromlene roterer ubetydelig ulikt, noe som fører til at vaieren slites også på utligningsrullen.
Utligningsvaierrull
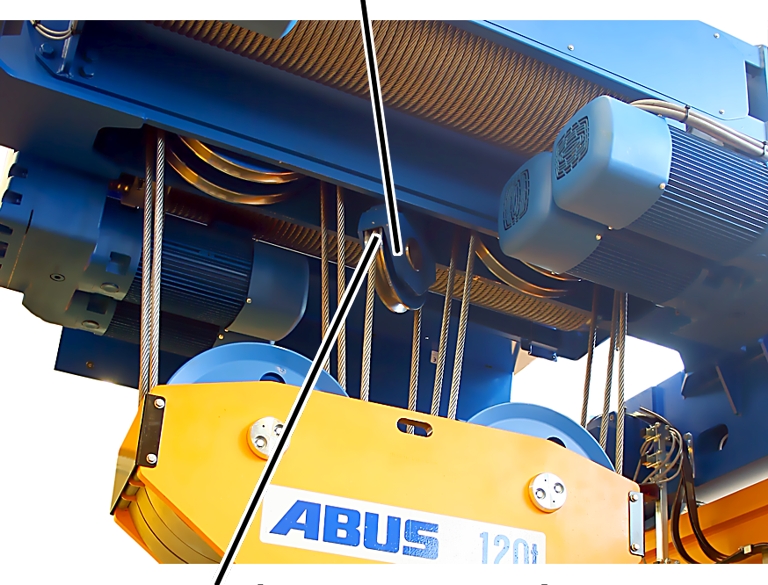
- Vaierdelen på utligningsrullen (midtre styrerull oppe på vaiertrekket eller på krokblokken) må kontrolleres spesielt nøye, i tillegg til resten av vaieren.
Skifte ut vaier
Er vaieren klar til utskifting:
- Skift vaier. Se "Skifte vaier" og produkthåndboken for vaiertrekket.
Vise parameter for klar til utskifting og data for vaiersystemet
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "CUSTOMER" (brukernivå [1]) eller "SERVICE" (brukernivå [2]) må være innlogget.
Kall opp "Maximum acceptable wear parameter"
Oversikt: Navigasjon i KranOS |
|---|
Bruker "CUSTOMER" eller "SERVICE" 🡪 "Hoist" 🡪 "Hoist profile parameter" 🡪 "Maximum acceptable wear parameter" |
- Logg inn i KranOS brukeren "CUSTOMER" (brukernivå [1] eller "SERVICE" (brukernivå [2]). Se "Logg inn og autentiser i KranOS".
- I hovedmenyen velger du ønsket vinsj (f.eks. vinsj 1).
- Vinduet for ønsket vinsj vises.
- I menyen "Innstillinger" (tre vannrette stolper) klikk på menypunktet "Hoist profile parameter".
- Vinduet "Hoist profile parameter" vises.
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikk på menypunktet "Maximum acceptable wear parameter".
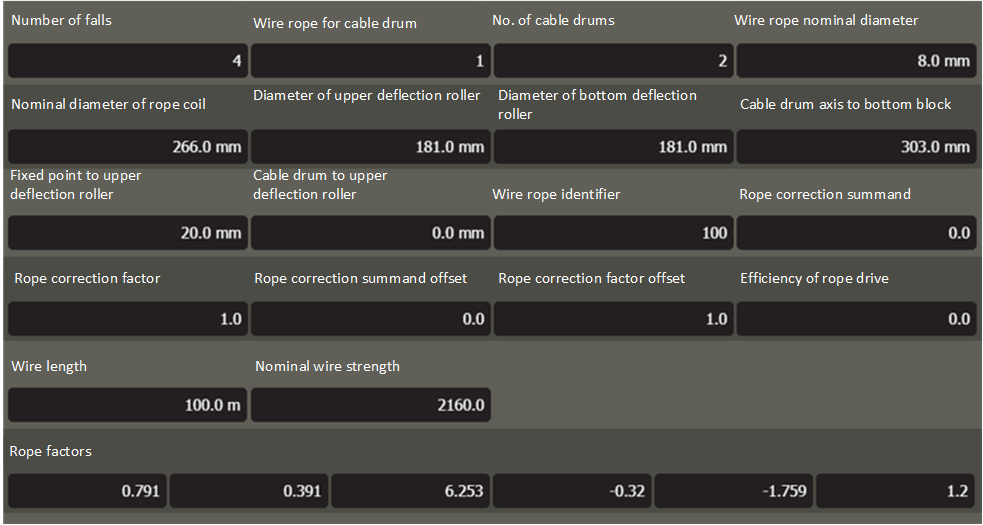
- Vinduet "Maximum acceptable wear parameter" vises.
- Les av ønsket parameter:
- "Number of falls": Antall strenger til vaieren som går mellom krokblokken og kattrammen.
- "Wire rope for cable drum":
1: Den ene vaierenden vikles opp på vaiertrommelen, den andre vaierenden festes i festepunktet.
2: Begge vaierendene vikles opp på vaiertrommelen (vaiertrekk med True Vertical Lift-vinsj, innskjæring D4/2)
- "No. of cable drums": Antall vaiertromler per vaiertrekk
1: Vaiertrekk for endrager traverskran (type E, S, U) eller for todrager traverskran (type D, DA, DQA)
2: Tvilling-løfteanordning (type Z, ZA)
- "Wire rope nominal diameter": Diameter til vaieren på vaiertrommelen
- "Nominal diameter of rope coil": Diameter til en enkelt omdreining (= vikling) til vaieren på vaiertrommelen (vaiertrommeldiameter + vaierdiameter)
- "Diameter of upper deflection roller": Diameter til øvre styrerull + vaierdiameter
- "Diameter of bottom deflection roller": Diameter til nedre styrerull + vaierdiameter
- "Cable drum axis to bottom block": Avstand mellom akselen til vaiertrommelen og akselen til styrerullen(e) på krokblokken
- "Fixed point to upper deflection roller": Avstand fra festepunktet til akselen til øvre styrerull
- "Cable drum to upper deflection roller": Avstand fra akselen til vaiertommelen til akselen til øvre styrerull.
- "Wire rope identifier": ABUS-vaiermerking (A100=100, A101=101, A102=102, A103=103, A104=104, A105=105, A106=106)
- "Rope correction summand": Intern verdi for beregning
- "Rope correction factor": Intern verdi for beregning
- "Rope correction summand offset": Intern verdi for beregning
- "Rope correction factor offset": Intern verdi for beregning
- "Efficiency of rope drive": Intern verdi for beregning
- "Wire length": Lengde til hele vaieren
- "Nominal wire strength": Styrke til vaieren
- "Rope factors": Interne verdier for beregning
Kontrollere overlastsikring
Overlastsikringen må kontrolleres i forbindelse med den gjentatte kontrollen, og koble ut løftebevegelsen ved en overlast.
Forutsetninger for kontroll av overlastsikringen:
- For dette arbeidstrinnet er det nødvendig med en kontrollast.
- Massen til kontrollasten må være nøyaktig kjent.
- Massen til kontrollasten må fortrinnsvis tilsvare den maksimale bærekapasitet til kranen/løpekatten og så nært den maksimale bærekapasitet til kranen/løpekatten som mulig.
Da overlastsikringen reagerer ved en overlast på 110 %, kan du i KranOS midlertidig redusere faktoren for måling av overlasten. Slik kan overlastsikringen også utløses med en kontrollast, som ligger under 110 % av kranens maksimale bærekapasitet.
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "SERVICE" (brukernivå [2]) må være pålogget.
Kall opp parameter for heiseverksinnstillinger
Oversikt: Navigasjon i KranOS |
|---|
Bruker "SERVICE" 🡪 "Hoist" 🡪 "Parameter hoist profile parameter" |
- Logg inn med brukeren "SERVICE" (brukernivå [2]) i KranOS. Se "Logg inn og autentiser i KranOS".
- I hovedmenyen velger du ønsket vinsj (f.eks. vinsj 1).
- Vinduet for ønsket vinsj vises.
- I menyen "Innstillinger" (tre vannrette stolper) klikk på menypunktet "Hoist profile parameter".
Redusere "Overload factor"
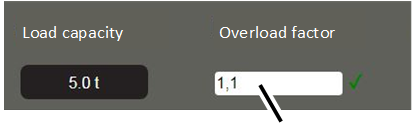
- Vinduet "Hoist profile parameter" vises.
- I feltet "Overload factor" fører du inn en faktor, slik at den tilgjengelige kontrollasten blir overlast.
- Klikk på koplingsflaten "Write PLC".
Løfte kontrollast
- Følg bestemmelsene for sikkerhet på arbeidsplassen og løft kontrollasten.
- Overlastsikringen må løse ut.
- Visningen på LED-matriseindikatoren blinker.
- Sett ned kontrollasten.
Tilbakestille overlastsikring
- Slå av kranen på skillereléet eller hovedbryteren.
- Vent i 60 s.
- Koble inn kranen igjen.
- ABUControl startes på nytt.
- Overlastfaktoren blir tilbakestilt igjen.
Vedlikehold
Angår alle som vedlikeholder, reparerer eller bygger om kranen.
Eieren av kranen er ansvarlig for valg av riktig kvalifisert vedlikeholdspersonale.
Eksempler på autoriserte personer:
- Personer med omfattende kunnskap fra fagutdanning innen maskinproduksjon og elektrisk anlegg på kraner.
- Personer med tilstrekkelig erfaring innen drift, montering og vedlikehold av kraner.
- Personer med omfattende kunnskap om respektive tekniske regler, direktiver og sikkerhetsforskrifter som gjelder i det aktuelle landet.
- Personer med regelmessig opplæring fra ABUS.
ABUS påtar seg intet ansvar for skader som skyldes ikke forskriftsmessige reparasjoner og hvis vedlikeholdet er utført av ikke kvalifiserte personer.
ABUS anbefaler å la ABUS-service utføre vedlikeholdet.
Bruk kun originale ABUS reservedeler. Ellers opphører garantien.
Råd om sikkerhet ved vedlikehold
Følg den følgende sikkerhetsinformasjonen ved alt reparasjonsarbeid på kranen med ABUControl:
- Slå av koblingsreléet. Sikre bryteren slik at den ikke utilsiktet kan slås på igjen.
- Åpne hovedsikringsbryter i beskyttelseskasse kran. Sikre hovedsikringsbryteren med hengelås, slik at den ikke utilsiktet blir lukket igjen.
- Bruk egnet løftestillas og fallsikring.
- Sperr av arbeidsområdet rundt løfteplattformen.
- Videre kraner på samme kranbane eller kraner over eller under kranen som skal vedlikeholdes, kobles ut. Sikre bryteren slik at den ikke kan slås på igjen utilsiktet. Andre kraner kan ellers velte løfteplattformen eller slå mot kranen som vedlikeholdes.
- Informer personer som oppholder seg i nærheten om reparasjonsarbeidet.
- Arbeid på kranens elektriske anlegg må kun utføres av en kvalifisert elektriker!
- Også etter at nødstoppbryteren er aktivert, er det livsfarlig høy spenning i kranstyringen og løpekattstyringen.
Denne sikkerhetsinformasjonen gjelder spesielt for kran med ABUControl:
- Før arbeid på kranen må strømledningen kobles fra. Vent minst 15 minutter til spenningen i mellomkretsen til frekvensomformeren er borte.
- Åpne ikke huset til frekvensomformeren.
Slå av kranen
Slå av kranen med hovedsikringsbryter
Hovedsikringsbryteren i kranstyringen oppfyller funksjonen til skillereléet. Dermed kan hele kranen i stor grad kobles strømløs.
Detter er fremfor alt fornuftig hvis ikke hele krananlegget kan slås av med en hovedbryter.
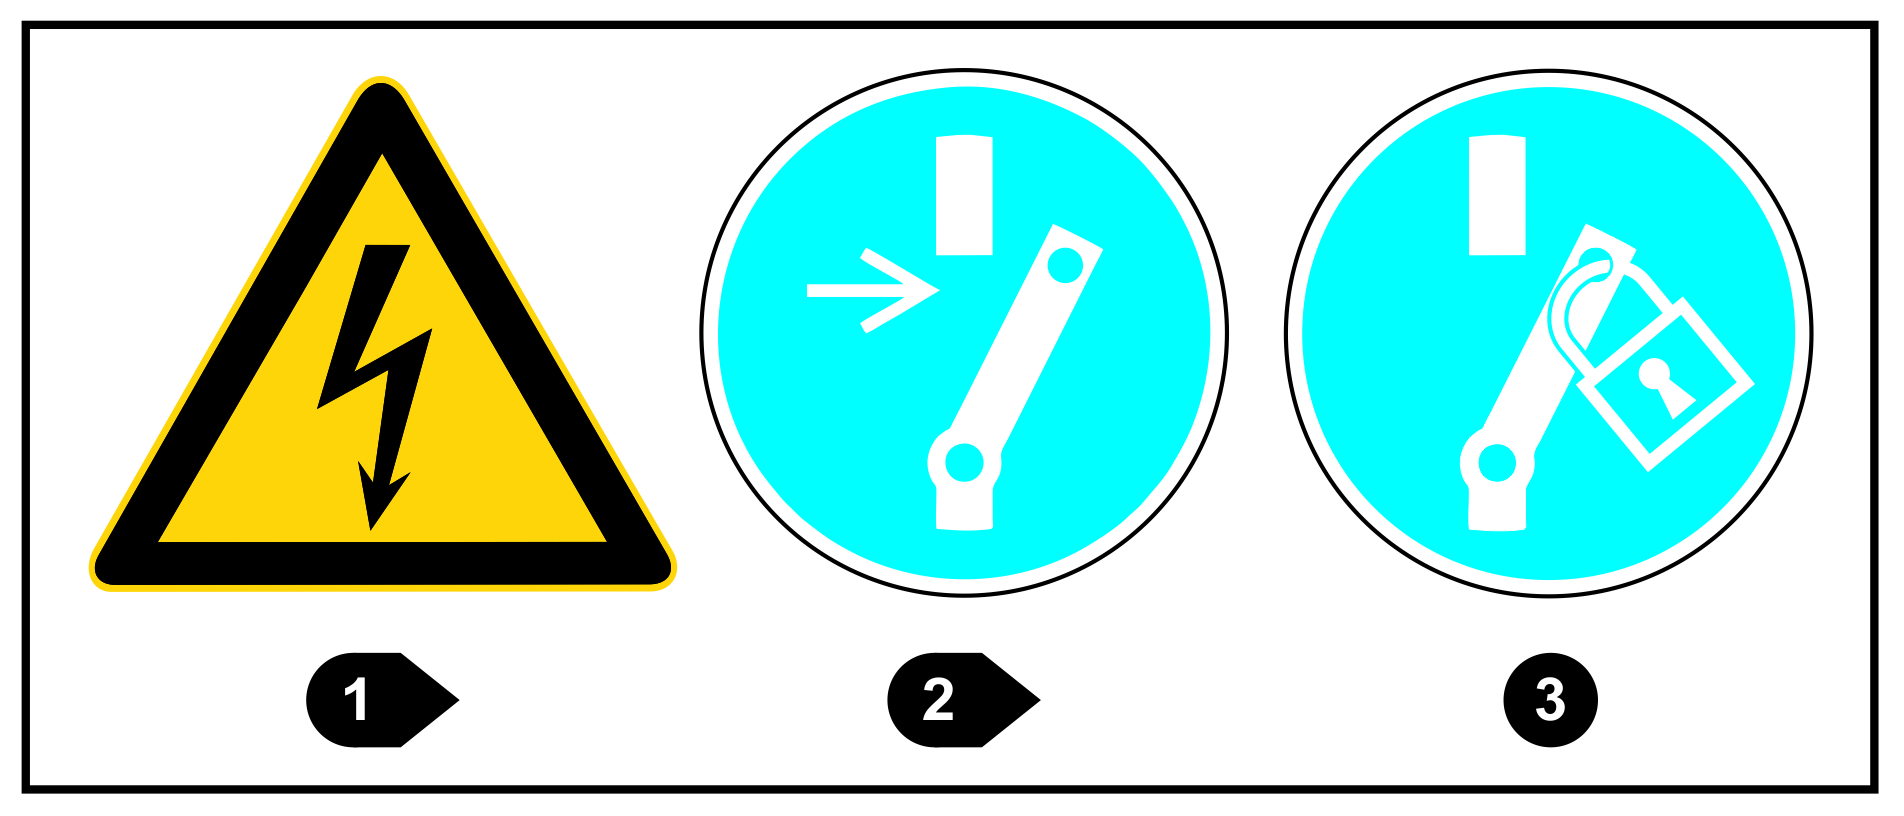
Produktsikkerhetsskilt på dekselet til kranstyringen om utkobling av kranen.
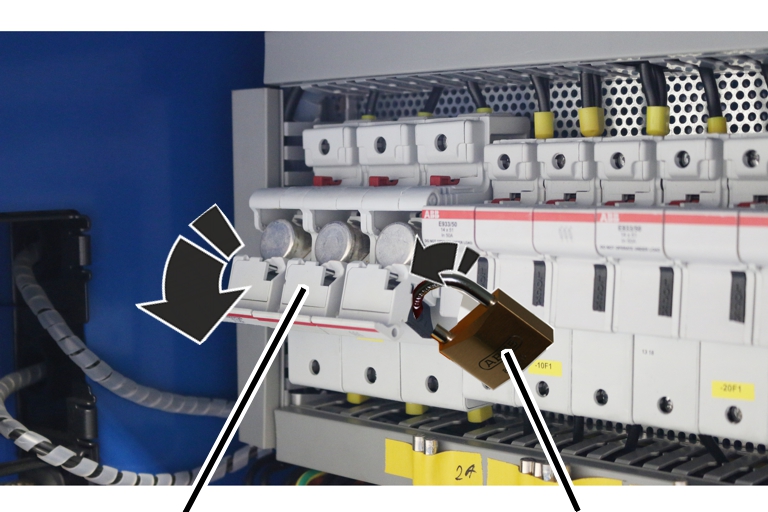
- Åpne kranstyring.
- Følg arbeidssikkerhetsbestemmelsene og slå ned hovedsikringsbryteren med håndtaket.
- Sikre hovedsikringsbryteren med hengelås, slik at den ikke utilsiktet blir lukket igjen.
- Vent 15 minutter, mens spenningene i kranstyringen bygges ned.
- Kranen er spenningsfri fra hovedsikringsbryteren. Fram til hovedsikringsbryteren ligger det fortsatt an spenning. På spesialstrømkretser (f.eks. for lastpåslagsinnretninger) kan det ligge an spenning, også ved åpnet hovedsikringsbryter.
Skifte sikringer
Utskiftbar sikringsdel
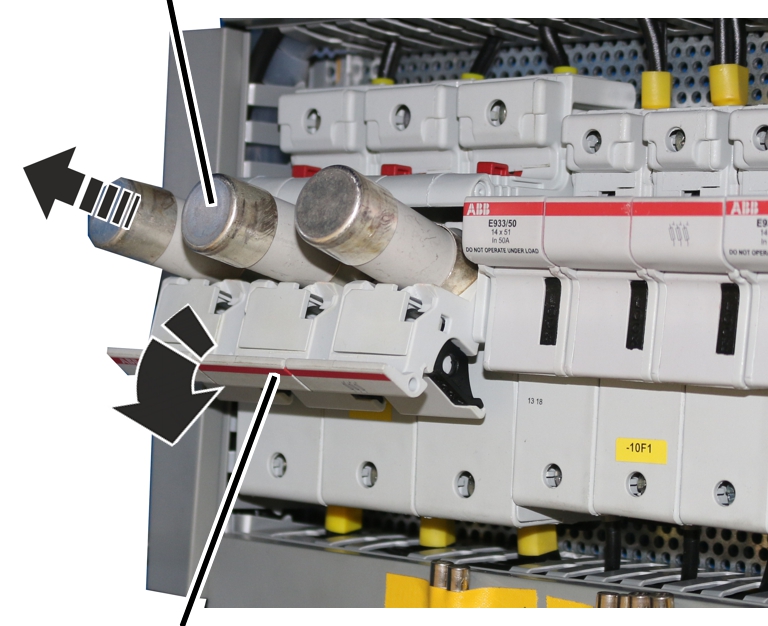
- Vipp ut hovedsikringsbryter.
- Skifte utskiftbar sikringsdel
- Vipp inn hovedsikringsbryteren igjen.
Stille inn koblingspunktene for reserve-grensebryter og øvre løftegrensebryter
Vaiertrekket har en girendebryter med tre koblingspunkter.
Koblingspunktene for øvre løftegrensebryter og reserve-grensebryter plassert over, ble stilt inn fra fabrikken og plombert.
Ved behov kan (f.eks. når lastkroken på grunn av en travers ikke kan kjøres helt opp), etter et skifte av vaier eller etter reparasjoner, må koblingspunktet for øvre løftegrensebryter eventuelt stilles inn på nytt.
Bestemme koblingspunkter
Koblingspunkt
reserve-grensebryter C1
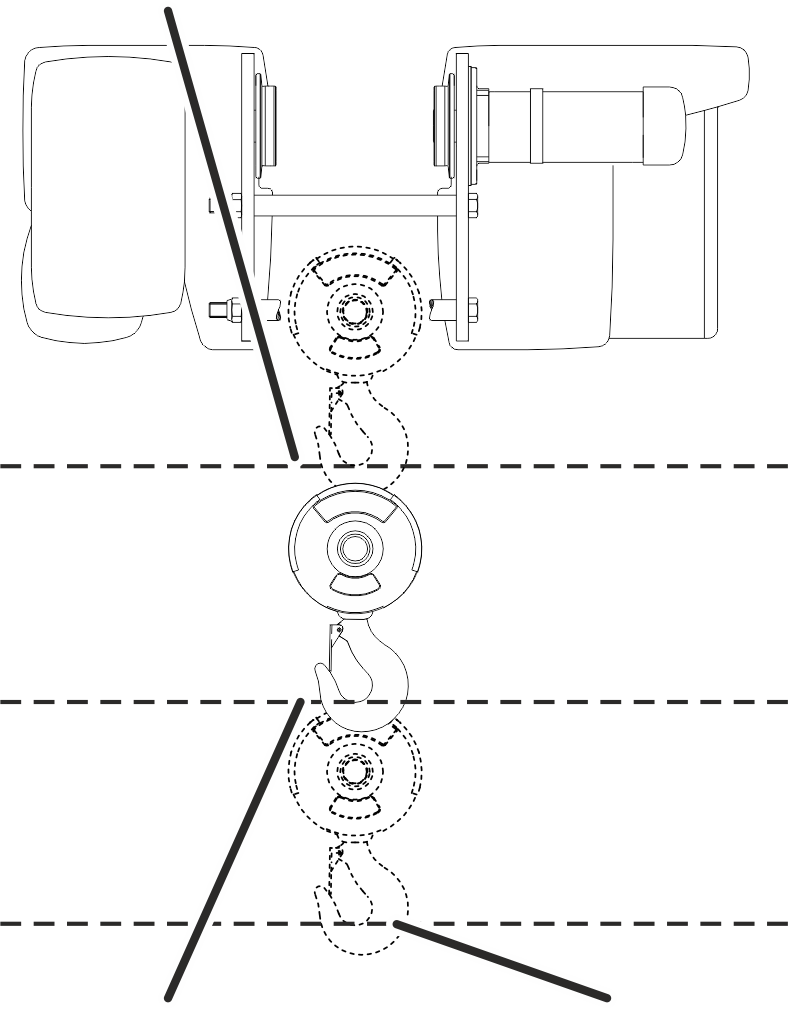
- Krokmålet (C-mål) er prinsipielt den høyeste posisjonen lastkroken kan kjøre til uten å skade vaieren. Her skal du sørge for en viss sikkerhetsbuffer.
- Krokmålet (C-mål) er i prinsippet avstanden mellom underkanten av løpehjulet på vaieren og innerkanten av lastkroken.
- Krokmålet (C-mål) henviser dermed alltid til en standard lastkrok. Ved større eller mindre lastkroker må krokmålet tas fra databladet for vaieren.
- Koblingspunktet for reserve-grensebryter heter C1 og ligger et stykke over krokmålet. Dette er den absolutt høyeste posisjonen lastkroken kan kjøre til uten å skade vaieren.
- Koblingspunktet for øvre løftegrensebryter heter C2 og ligger et stykke under krokmålet.
- Begge koblingspunktene (C1 og C2) har to alternative referansekanter hver: A1 og A2 (avstand mellom en kant på vaiertrekket som er lett tilgjengelig nedenfra, og aksen til styrerullen på krokblokken) og B1 og B2 (avstand mellom en kant på vaiertrekket som er lett tilgjengelig nedenfra, og den øvre kanten på krokblokken). Disse ytterligere målene kan brukes alternativt til krokmålet, og kan forenkle målingen. I tillegg er de uavhengige av størrelsen på lastkroken, og kan dermed brukes ved mindre eller større lastkroker.
- Passende referansekanter på vaiertrekket og på krokblokken velges fra følgende tegning.
- Målene C1 og C2 eller alternativt A1 og A2 eller B1 og B2 leses av fra følgende tabell.
Referansekanter på vaiertrekket avhengig av konstruksjon:
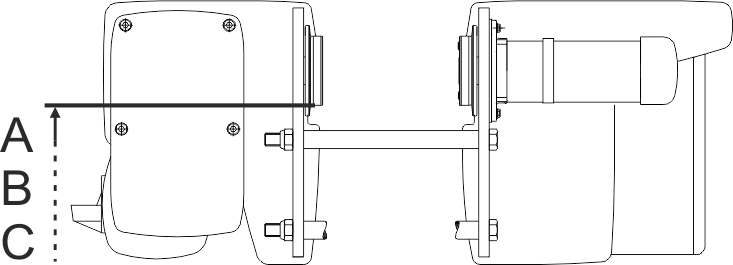
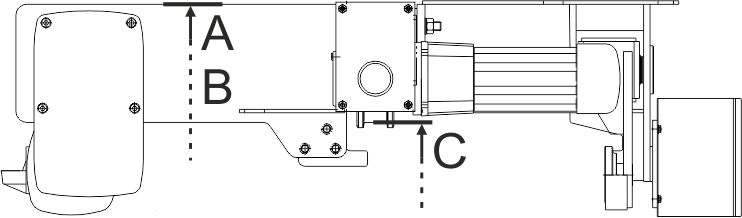
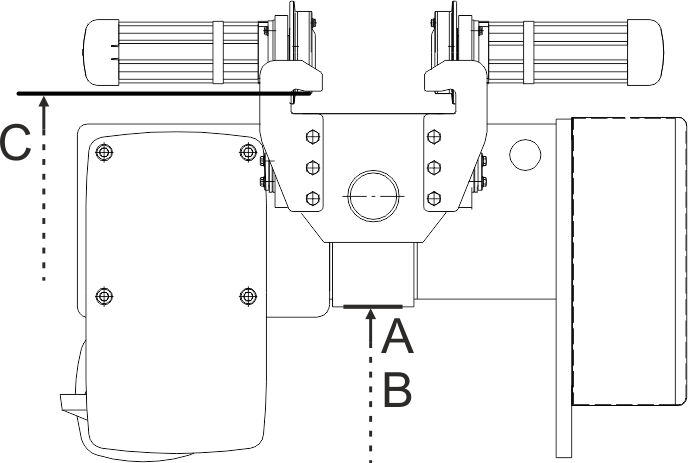
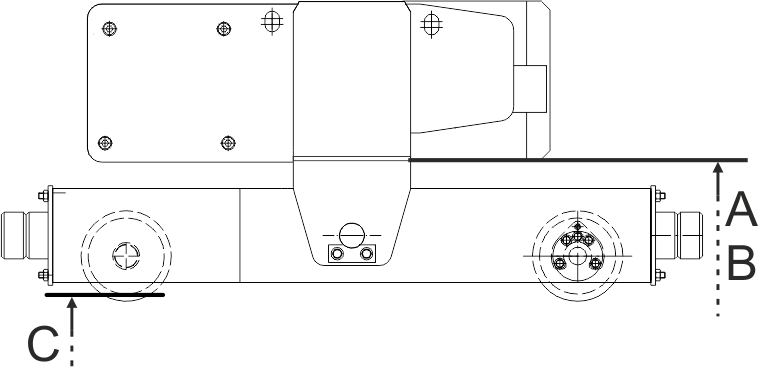
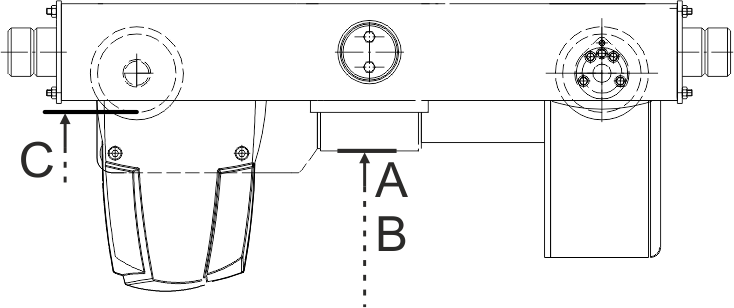
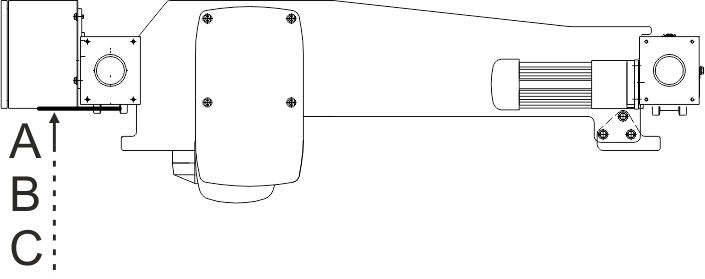
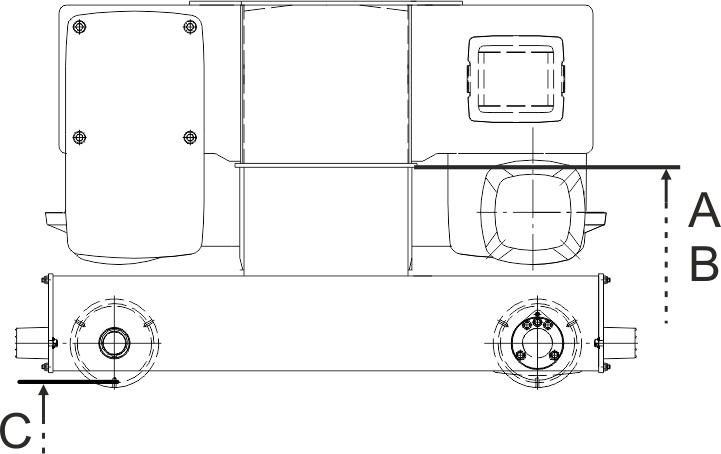
Referansekanter på krokblokken:
KrokmålKoblingspunkt reserve-grensebryter
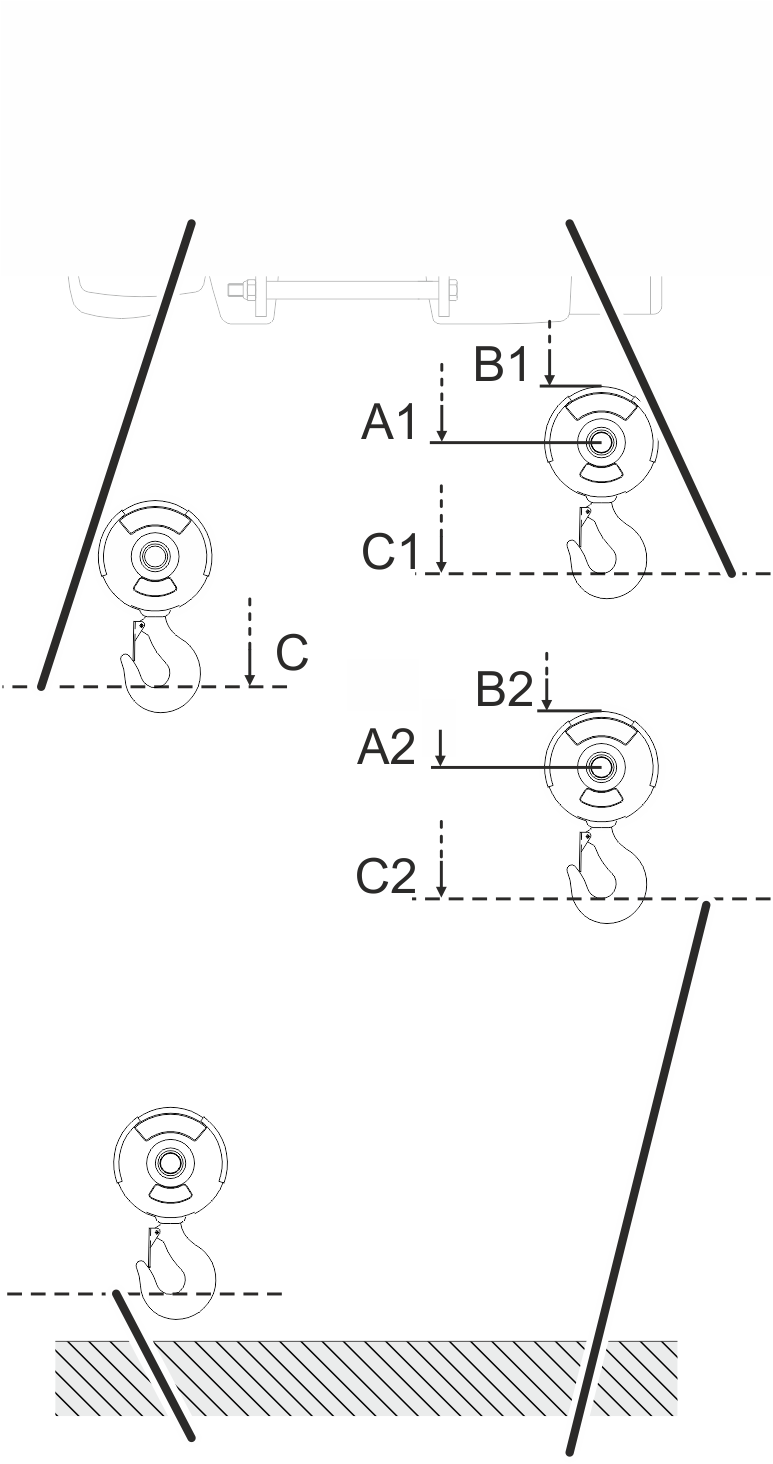
Grunnleggende:
- 146 omdreininger av justeringsskruen dreier koblingsknasten på girendebryteren en komplett runde på 360°.
- Hvor mange millimeter krokvandring en omdreining av justeringsskruen tilsvarer, er oppgitt i den følgende tabellen.
- Drei justeringsskruen mot høyre for å forskyve koblingspunktet nedover, drei justeringsskruen mot venstre for å forskyve koblingspunktet oppover.
- Hvor mange millimeter krokvandring lastkroken tilbakelegger i dødområdet til mikrobryteren (koblingshysterese), er oppgitt i den følgende tabellen.
Koblingspunkt |
Koblingspunkt |
Dødområde (koblingshysterese) |
Krokvandring per omdreining av justeringsskruen |
|||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|
Konstruksjon |
Konstruksjonsstørrelse |
Innskjæring |
Sporbredde [mm] |
Krokmål |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
E |
800 |
4/1 |
Til 300 |
400 |
165 |
70 |
380 |
215 |
120 |
430 |
55 |
71 |
E |
1000 * |
2/1 |
Til 300 |
567 |
210 |
105 |
525 |
310 |
205 |
625 |
120 |
154 |
E |
1000 * |
4/1 |
Til 300 |
500 |
230 |
125 |
480 |
279 |
175 |
530 |
60 |
77 |
E |
2000 |
2/1 |
Til 300 |
580 |
180 |
70 |
540 |
280 |
170 |
640 |
130 |
172 |
E |
2000 |
4/1 |
Til 300 |
500 |
195 |
80 |
480 |
245 |
130 |
530 |
65 |
86 |
E |
3000 |
2/1 |
Til 300 |
664 |
215 |
70 |
625 |
315 |
170 |
734 |
160 |
214 |
E |
3000 |
4/1 |
Til 300 |
580 |
235 |
90 |
560 |
285 |
140 |
610 |
80 |
107 |
E |
5000 |
2/1 |
Til 350 |
830 |
295 |
110 |
790 |
395 |
210 |
890 |
178 |
238 |
E |
5000 |
4/1 |
Til 350 |
825 |
375 |
190 |
805 |
425 |
240 |
855 |
89 |
119 |
E |
6000 |
2/1 |
Til 350 |
830 |
295 |
110 |
790 |
395 |
210 |
890 |
194 |
260 |
* De angitte verdiene gjelder for GM 1000 kompakt og for GM 1000 modular. Verdiene er identiske for begge modellene.
Kun ved vaiertrekk konstruksjon E med stor sporbredde
Dette avsnittet gjelder bare for vaiertrekk av konstruksjon E med større sporbredde enn oppgitt i tabellen ovenfor.
Beregne større krokmål
Fra en bestemt sporbredde må krokmålet økes.
- Legg det ekstra krokmålet fra denne tabellen til krokmålet i tabellen ovenfor.
Sporbredde |
Dimensjon 800 |
Dimensjon 1000 |
Dimensjon 1000 |
Dimensjon 2000 |
Dimensjon 2000 |
Dimensjon 3000 |
Dimensjon 3000 |
Dimensjon 5000 |
Dimensjon 5000 |
Dimensjon 6000 |
|---|---|---|---|---|---|---|---|---|---|---|
300 |
0 |
0 |
0 |
0 |
0 |
0 |
0 |
- |
- |
- |
350 |
49 |
39 |
45 |
43 |
53 |
62 |
80 |
0 |
0 |
0 |
400 |
98 |
78 |
89 |
86 |
106 |
124 |
160 |
76 |
74 |
76 |
450 |
146 |
117 |
134 |
129 |
159 |
187 |
240 |
152 |
148 |
152 |
500 |
195 |
156 |
178 |
172 |
212 |
249 |
320 |
228 |
222 |
228 |
550 |
- |
- |
- |
- |
265 |
311 |
401 |
304 |
296 |
304 |
600 |
- |
- |
- |
- |
318 |
373 |
481 |
380 |
370 |
380 |
650 |
- |
- |
- |
- |
371 |
435 |
561 |
456 |
444 |
456 |
700 |
- |
- |
- |
- |
424 |
498 |
641 |
532 |
518 |
532 |
Koblingspunkt |
Koblingspunkt |
Dødområde (koblingshysterese) |
Krokvandring per omdreining av justeringsskruen |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Konstruksjon |
Konstruksjonsstørrelse |
Innskjæring |
Krokmål |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
S |
800 |
4/1 |
343 |
335 |
245 |
323 |
385 |
295 |
377 |
55 |
71 |
S |
1000 |
4/1 |
420 |
420 |
315 |
400 |
470 |
365 |
450 |
60 |
77 |
S |
2000 |
4/1 |
440 |
405 |
290 |
420 |
455 |
340 |
470 |
65 |
86 |
S |
3000 |
2/1 |
699 |
520 |
370 |
659 |
620 |
470 |
760 |
160 |
214 |
S |
3000 |
4/1 |
550 |
540 |
395 |
530 |
590 |
445 |
580 |
80 |
107 |
Koblingspunkt |
Koblingspunkt |
Dødområde (koblingshysterese) |
Krokvandring per omdreining av justeringsskruen |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Konstruksjon |
Konstruksjonsstørrelse |
Innskjæring |
Krokmål |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
U |
5000 |
4/1 |
1132 |
270 |
80 |
1110 |
320 |
130 |
1160 |
89 |
119 |
U |
6000 |
2/1 |
1256 |
235 |
50 |
1215 |
335 |
150 |
1315 |
194 |
260 |
U |
6000 |
4/1 |
1241 |
260 |
70 |
1220 |
310 |
120 |
1270 |
97 |
130 |
U |
7000 |
2/1 |
1615 |
330 |
90 |
1575 |
430 |
190 |
1675 |
254 |
342 |
Koblingspunkt |
Koblingspunkt |
Dødområde (koblingshysterese) |
Krokvandring per omdreining av justeringsskruen |
|||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|
Konstruksjon |
Konstruksjonsstørrelse |
Innskjæring |
Sporbredde [mm] |
Krokmål |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
D |
800 |
4/1 |
144 |
170 |
80 |
125 |
220 |
130 |
175 |
55 |
71 |
|
D |
1000 |
4/1 |
195 |
190 |
85 |
175 |
240 |
135 |
225 |
60 |
77 |
|
D |
2000 |
2/1 |
295 |
160 |
50 |
255 |
260 |
150 |
355 |
130 |
172 |
|
D |
2000 |
4/1 |
215 |
175 |
60 |
195 |
225 |
110 |
245 |
65 |
86 |
|
D |
3000 |
2/1 |
315 |
190 |
45 |
275 |
290 |
150 |
375 |
160 |
214 |
|
D130 |
3000 |
4/1 |
260 |
230 |
85 |
240 |
280 |
134 |
290 |
80 |
107 |
|
D160 |
3000 |
4/1 |
260 |
225 |
80 |
240 |
275 |
129 |
290 |
80 |
107 |
|
D |
5000 |
2/1 |
440 |
240 |
50 |
400 |
340 |
150 |
500 |
178 |
238 |
|
D |
5000 |
4/1 |
160 |
385 |
285 |
100 |
365 |
335 |
150 |
415 |
89 |
119 |
D |
5000 |
4/1 |
200 |
385 |
305 |
120 |
355 |
170 |
||||
D |
5000 |
4/2 |
320 |
330 |
220 |
280 |
430 |
320 |
380 |
178 |
238 |
|
D |
6000 |
2/1 |
520 |
235 |
50 |
480 |
335 |
150 |
580 |
194 |
260 |
|
D |
6000 |
4/1 |
267 |
260 |
73 |
247 |
310 |
123 |
297 |
97 |
130 |
|
D |
6000 |
6/1 |
606 |
355 |
168 |
586 |
405 |
218 |
636 |
65 |
87 |
|
D |
7000 |
2/1 |
572 |
344 |
103 |
532 |
444 |
203 |
632 |
254 |
342 |
|
D |
7000 |
4/1 |
501 |
380 |
139 |
481 |
430 |
189 |
531 |
127 |
171 |
|
D |
7000 |
6/1 |
til 2000 |
717 |
520 |
280 |
690 |
570 |
330 |
745 |
85 |
114 |
D |
7000 |
6/1 |
fra 2000 |
897 |
520 |
280 |
875 |
570 |
330 |
925 |
85 |
114 |
D |
7000 |
4/2 |
236 |
240 |
50 |
195 |
340 |
150 |
295 |
254 |
342 |
|
D |
7000 |
8/2 |
516 |
260 |
70 |
495 |
310 |
120 |
545 |
127 |
171 |
|
Koblingspunkt |
Koblingspunkt |
Dødområde (koblingshysterese) |
Krokvandring per omdreining av justeringsskruen |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Konstruksjon |
Konstruksjonsstørrelse |
Innskjæring |
Krokmål |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
DA |
800 |
4/1 |
429 |
170 |
80 |
410 |
220 |
130 |
460 |
55 |
71 |
DA |
1000 |
4/1 |
520 |
190 |
85 |
500 |
240 |
135 |
550 |
60 |
77 |
DA |
2000 |
2/1 |
621 |
160 |
50 |
580 |
260 |
150 |
681 |
130 |
172 |
DA |
2000 |
4/1 |
544 |
175 |
60 |
520 |
225 |
110 |
570 |
65 |
86 |
DA |
3000 |
2/1 |
700 |
193 |
45 |
660 |
290 |
145 |
760 |
160 |
214 |
DA |
3000 |
4/1 |
620 |
225 |
80 |
600 |
275 |
130 |
650 |
80 |
107 |
DA |
5000 |
2/1 |
825 |
240 |
50 |
785 |
340 |
150 |
885 |
178 |
238 |
DA |
5000 |
4/1 |
813 |
285 |
100 |
795 |
335 |
150 |
845 |
89 |
119 |
DA160 |
6000 |
2/1 |
949 |
235 |
50 |
910 |
335 |
150 |
1010 |
194 |
260 |
DA200 |
6000 |
4/1 |
470 |
260 |
70 |
450 |
310 |
120 |
500 |
97 |
130 |
DA280 |
6000 |
4/1 |
832 |
260 |
70 |
810 |
310 |
120 |
860 |
97 |
130 |
DA280 |
6000 |
6/1 |
1068 |
352 |
165 |
1050 |
400 |
215 |
1100 |
65 |
87 |
DA200 |
7000 |
2/1 |
1284 |
345 |
105 |
1245 |
445 |
205 |
1345 |
254 |
342 |
DA |
7000 |
4/1 |
913 |
375 |
135 |
895 |
425 |
185 |
943 |
127 |
171 |
DA |
7000 |
6/1 |
1370 |
515 |
275 |
1350 |
565 |
325 |
1400 |
85 |
114 |
Koblingspunkt |
Koblingspunkt |
Dødområde (koblingshysterese) |
Krokvandring per omdreining av justeringsskruen |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Konstruksjon |
Konstruksjonsstørrelse |
Innskjæring |
Krokmål |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
DQA |
2000 |
2/1 |
525 |
125 |
10 |
485 |
225 |
110 |
585 |
130 |
172 |
DQA |
2000 |
4/1 |
445 |
140 |
30 |
425 |
190 |
80 |
475 |
65 |
86 |
DQA |
3000 |
2/1 |
639 |
190 |
40 |
600 |
290 |
140 |
700 |
160 |
214 |
DQA |
3000 |
4/1 |
555 |
210 |
65 |
535 |
260 |
115 |
585 |
80 |
107 |
DQA |
5000 |
2/1 |
810 |
275 |
90 |
770 |
375 |
190 |
870 |
178 |
238 |
DQA |
5000 |
4/1 |
712 |
265 |
75 |
690 |
315 |
125 |
740 |
89 |
119 |
DQA |
6000 |
2/1 |
870 |
335 |
150 |
830 |
435 |
250 |
930 |
194 |
260 |
DQA |
6000 |
4/1 |
745 |
250 |
60 |
725 |
300 |
110 |
775 |
97 |
130 |
DQA350 |
7000 |
4/1 |
970 |
375 |
135 |
950 |
425 |
185 |
1000 |
127 |
171 |
Koblingspunkt |
Koblingspunkt |
Dødområde (koblingshysterese) |
Krokvandring per omdreining av justeringsskruen |
|||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|
Konstruksjon |
Konstruksjonsstørrelse |
Innskjæring |
Sporbredde [mm] |
Krokmål |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
Z |
5000 |
4/2 |
413 |
490 |
300 |
375 |
590 |
400 |
475 |
178 |
238 |
|
Z |
5000 |
8/2 |
631 |
505 |
315 |
610 |
555 |
365 |
660 |
89 |
119 |
|
Z |
6000 |
4/2 |
414 |
485 |
300 |
375 |
585 |
400 |
475 |
194 |
260 |
|
Z280 |
6000 |
8/2 |
638 |
450 |
310 |
620 |
550 |
360 |
670 |
97 |
130 |
|
Z350 |
6000 |
8/2 |
643 |
450 |
260 |
625 |
500 |
310 |
675 |
97 |
130 |
|
Z |
7000 |
4/2 |
668 |
525 |
285 |
630 |
625 |
385 |
730 |
254 |
342 |
|
Z |
7000 |
6/2 |
til 2000 |
717 |
522 |
281 |
697 |
572 |
331 |
747 |
170 |
228 |
Z |
7000 |
6/2 |
fra 2000 |
897 |
522 |
281 |
877 |
572 |
331 |
927 |
170 |
228 |
Z |
7000 |
8/2 |
915 |
525 |
284 |
895 |
575 |
334 |
945 |
127 |
171 |
|
Z |
7000 |
10/2 |
960 |
482 |
241 |
940 |
532 |
291 |
990 |
102 |
137 |
|
Z |
7000 |
12/2 |
1378 |
761 |
482 |
1358 |
811 |
532 |
1408 |
85 |
114 |
|
Koblingspunkt |
Koblingspunkt |
Dødområde (koblingshysterese) |
Krokvandring per omdreining av justeringsskruen |
||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
Konstruksjon |
Konstruksjonsstørrelse |
Innskjæring |
Krokmål |
A1 [mm] |
B1 [mm] |
C1 [mm] |
A2 [mm] |
B2 [mm] |
C2 [mm] |
||
ZA |
5000 |
8/2 |
1195 |
495 |
305 |
1175 |
545 |
355 |
1225 |
89 |
119 |
ZA280 |
6000 |
8/2 |
1253 |
495 |
305 |
1235 |
545 |
355 |
1285 |
97 |
130 |
ZA350 |
6000 |
8/2 |
1163 |
445 |
255 |
1145 |
495 |
305 |
1195 |
97 |
130 |
ZA |
7000 |
6/2 |
1370 |
515 |
275 |
1350 |
565 |
325 |
1400 |
170 |
228 |
ZA |
7000 |
8/2 |
1430 |
515 |
275 |
1410 |
565 |
325 |
1460 |
127 |
171 |
ZA |
7000 |
10/2 |
1312 |
480 |
240 |
1290 |
530 |
290 |
1340 |
102 |
137 |
Kjør til koblingspunktet til reserve-grensebryter
Koblingspunktet til reserve-grensebryteren skal kun justeres i forbindelse med service av fagfolk.
Mål A1, B1, C1
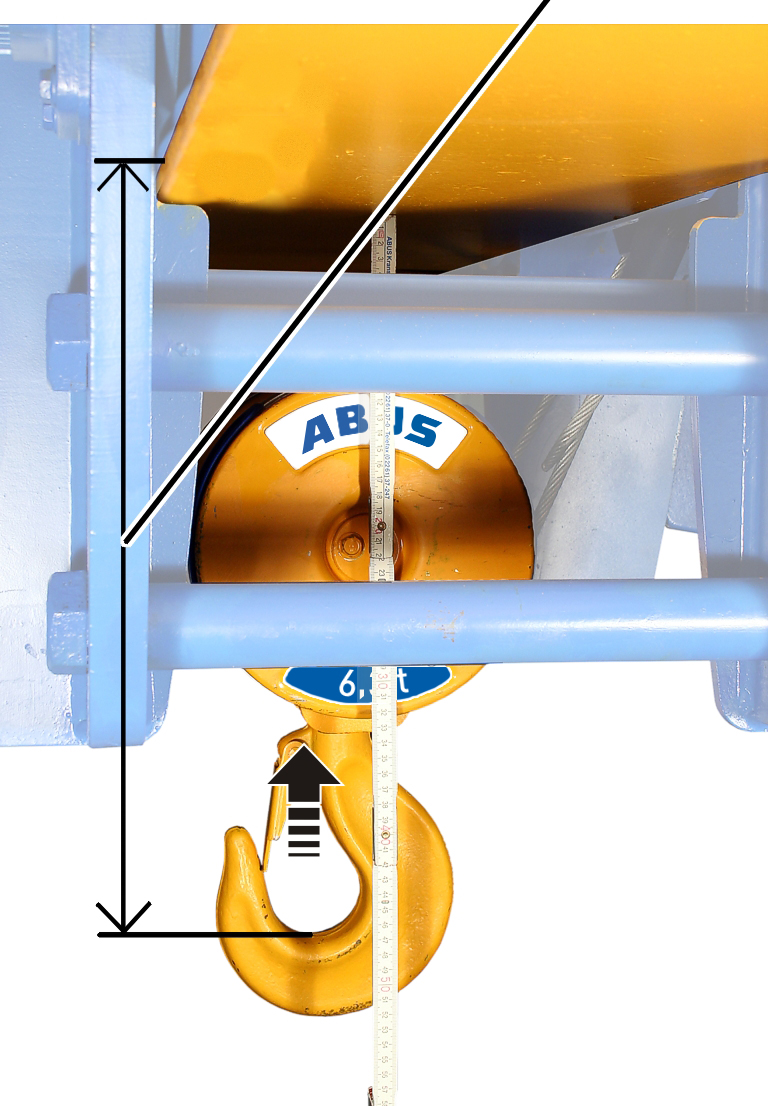
- Forbikoble øvre løftegrensebryter manuelt, slik at du kan kjøre til reserve-grensebryter.
- Kjør lastkroken opp til mål A1, B1 eller C1.
Kun ved girendebryter "GGS"
Løsne plomben
Plomber
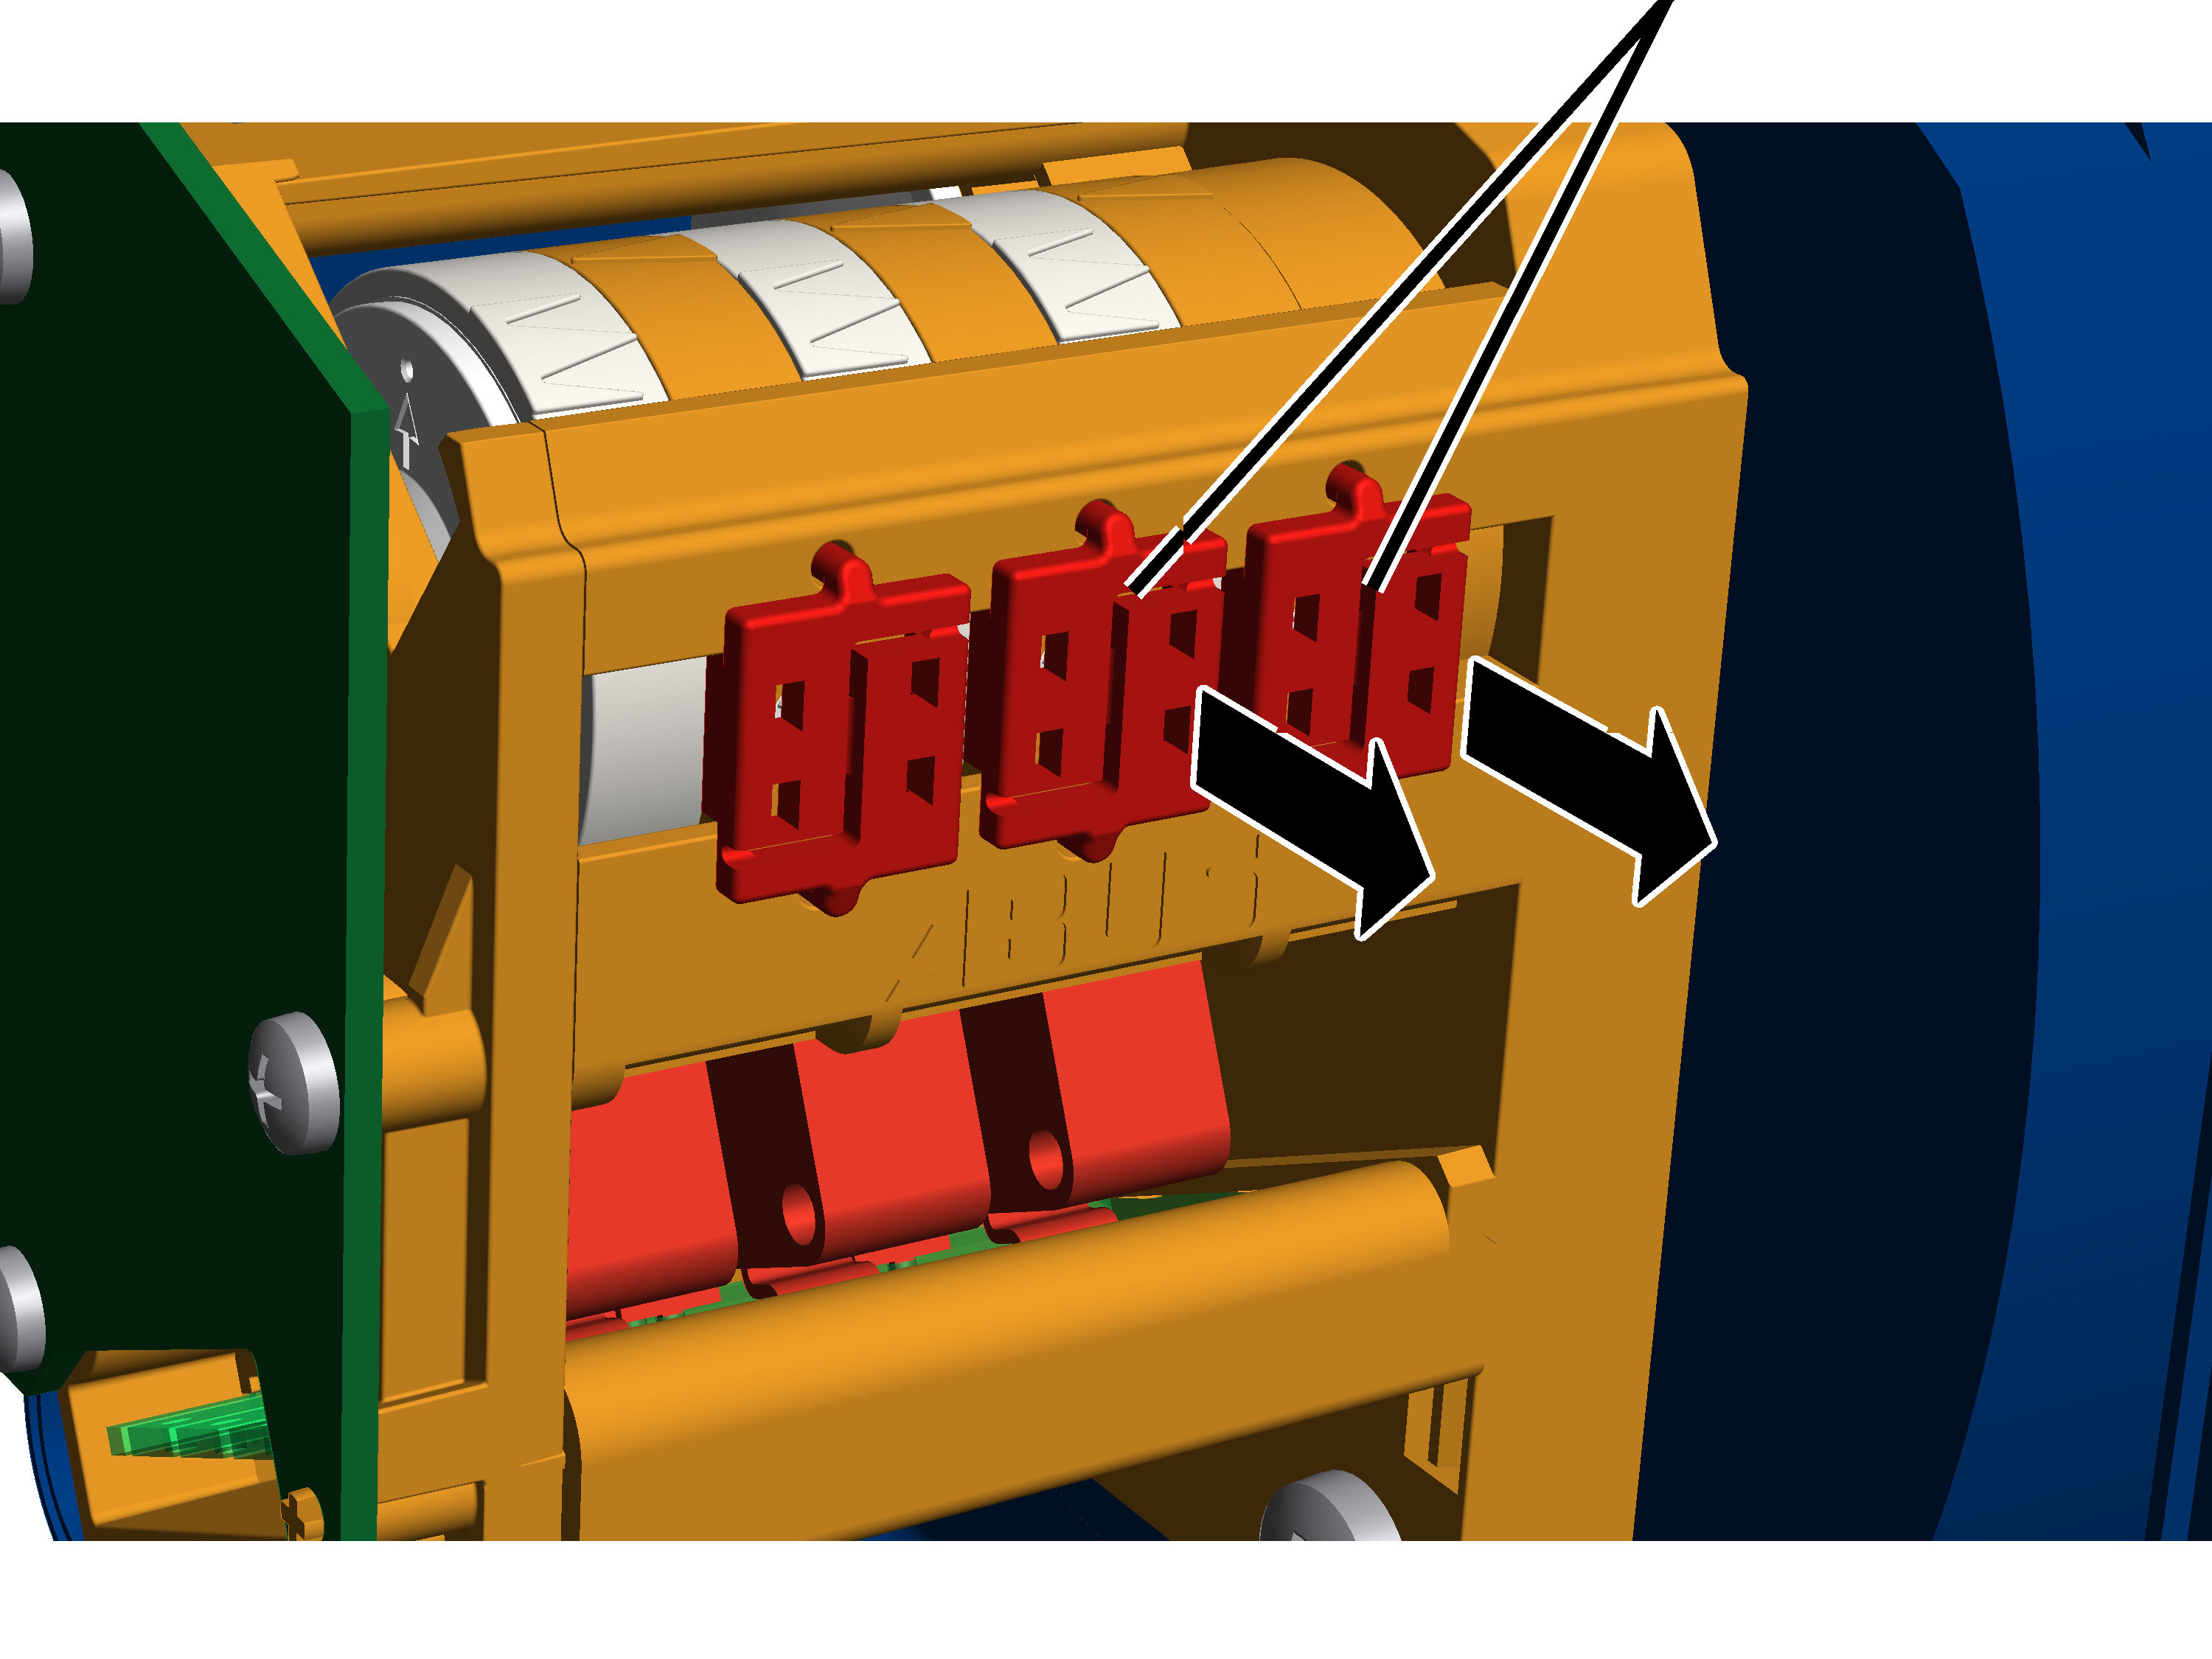
- Åpne husdekslet til endebryterhuset på vaiertrommelen.
- Trykk plombene fra hverandre på midten med en skrutrekker, og fjern dem.
Stille inn reserve-grensebryter
Reserve-grensebryteren stilles inn med høyre justeringsskrue.
Hvit viser til kamringenOransje viser
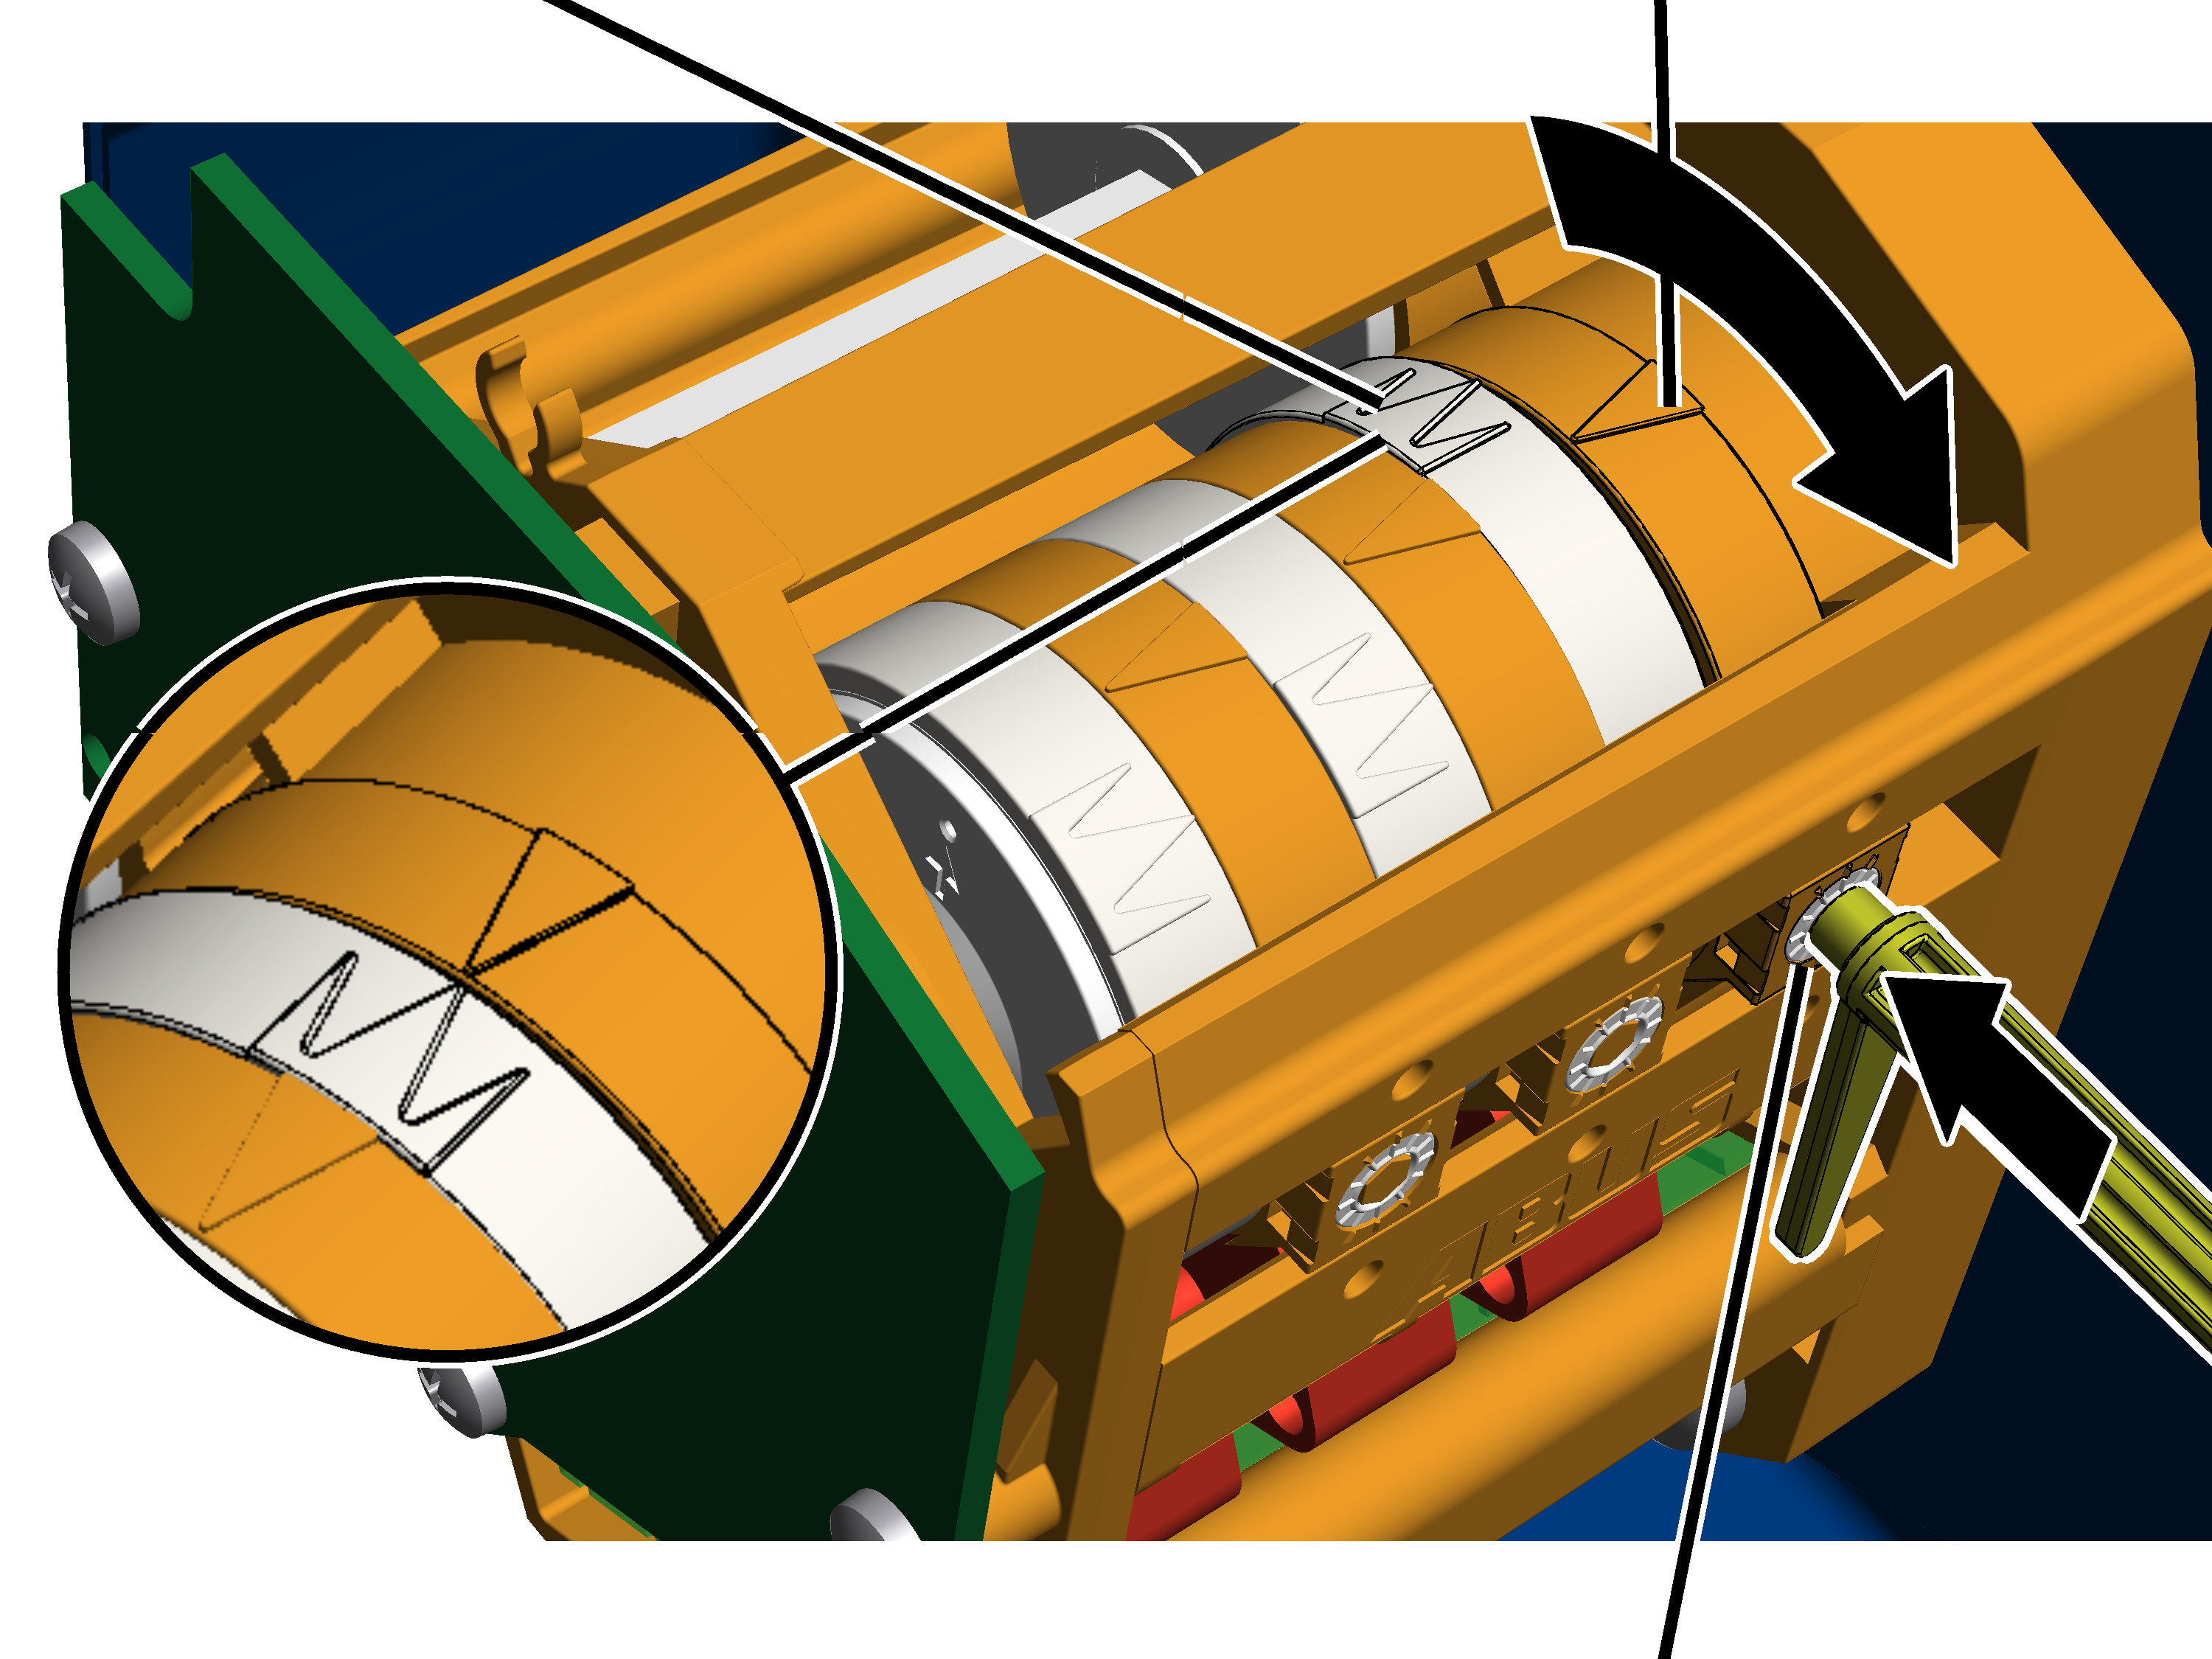
- Ta av justeringsnøkkel. Den er festet i to braketter på girendebryteren.
Alternativt kan det også brukes en sekskantskrutrekker SW 3.0 (ideelt med dreiebord).
Det skal IKKE brukes noen batteriskrutrekker.
- Trykk justeringsnøkkelen inn i justeringsskruen. Den må trykkes inn i justeringsskruen med et lett trykk.
- Om nødvendig: Vri innstillingsskruen helt til den hvite viseren til kamringen står til venstre for den oransje viseren. Den skal ikke stå til høyre for den oransje viseren eller rett over den oransje viseren.
- Den midtre hvite pilen viser den nøyaktige posisjonen til koblingspunktet, de to hvite pilene til venstre og høyre for denne, viser start og slutt av koblingsfasen (koblingshysterese).
- Drei justeringsskruen helt til den hvite viseren til kamringen dreier med urviseren. Drei videre helt til den hvite viseren står nøyaktig på den oransje viseren og du hører et klikk.
- Ved å dreie mot høyre forskyver du koblingspunktet nedover.
- Ved å dreie mot venstre forskyver du koblingspunktet oppover.
- Koblingspunktet for reserve-grensebryteren er nå stilt inn.
På dette koblingspunktet kobler ABUControl ut hovedkontaktoren til kranen. Dette koblingspunktet blir kun betjent når øvre løftegrensebryter ikke har koblet (f.eks. fordi den er defekt).
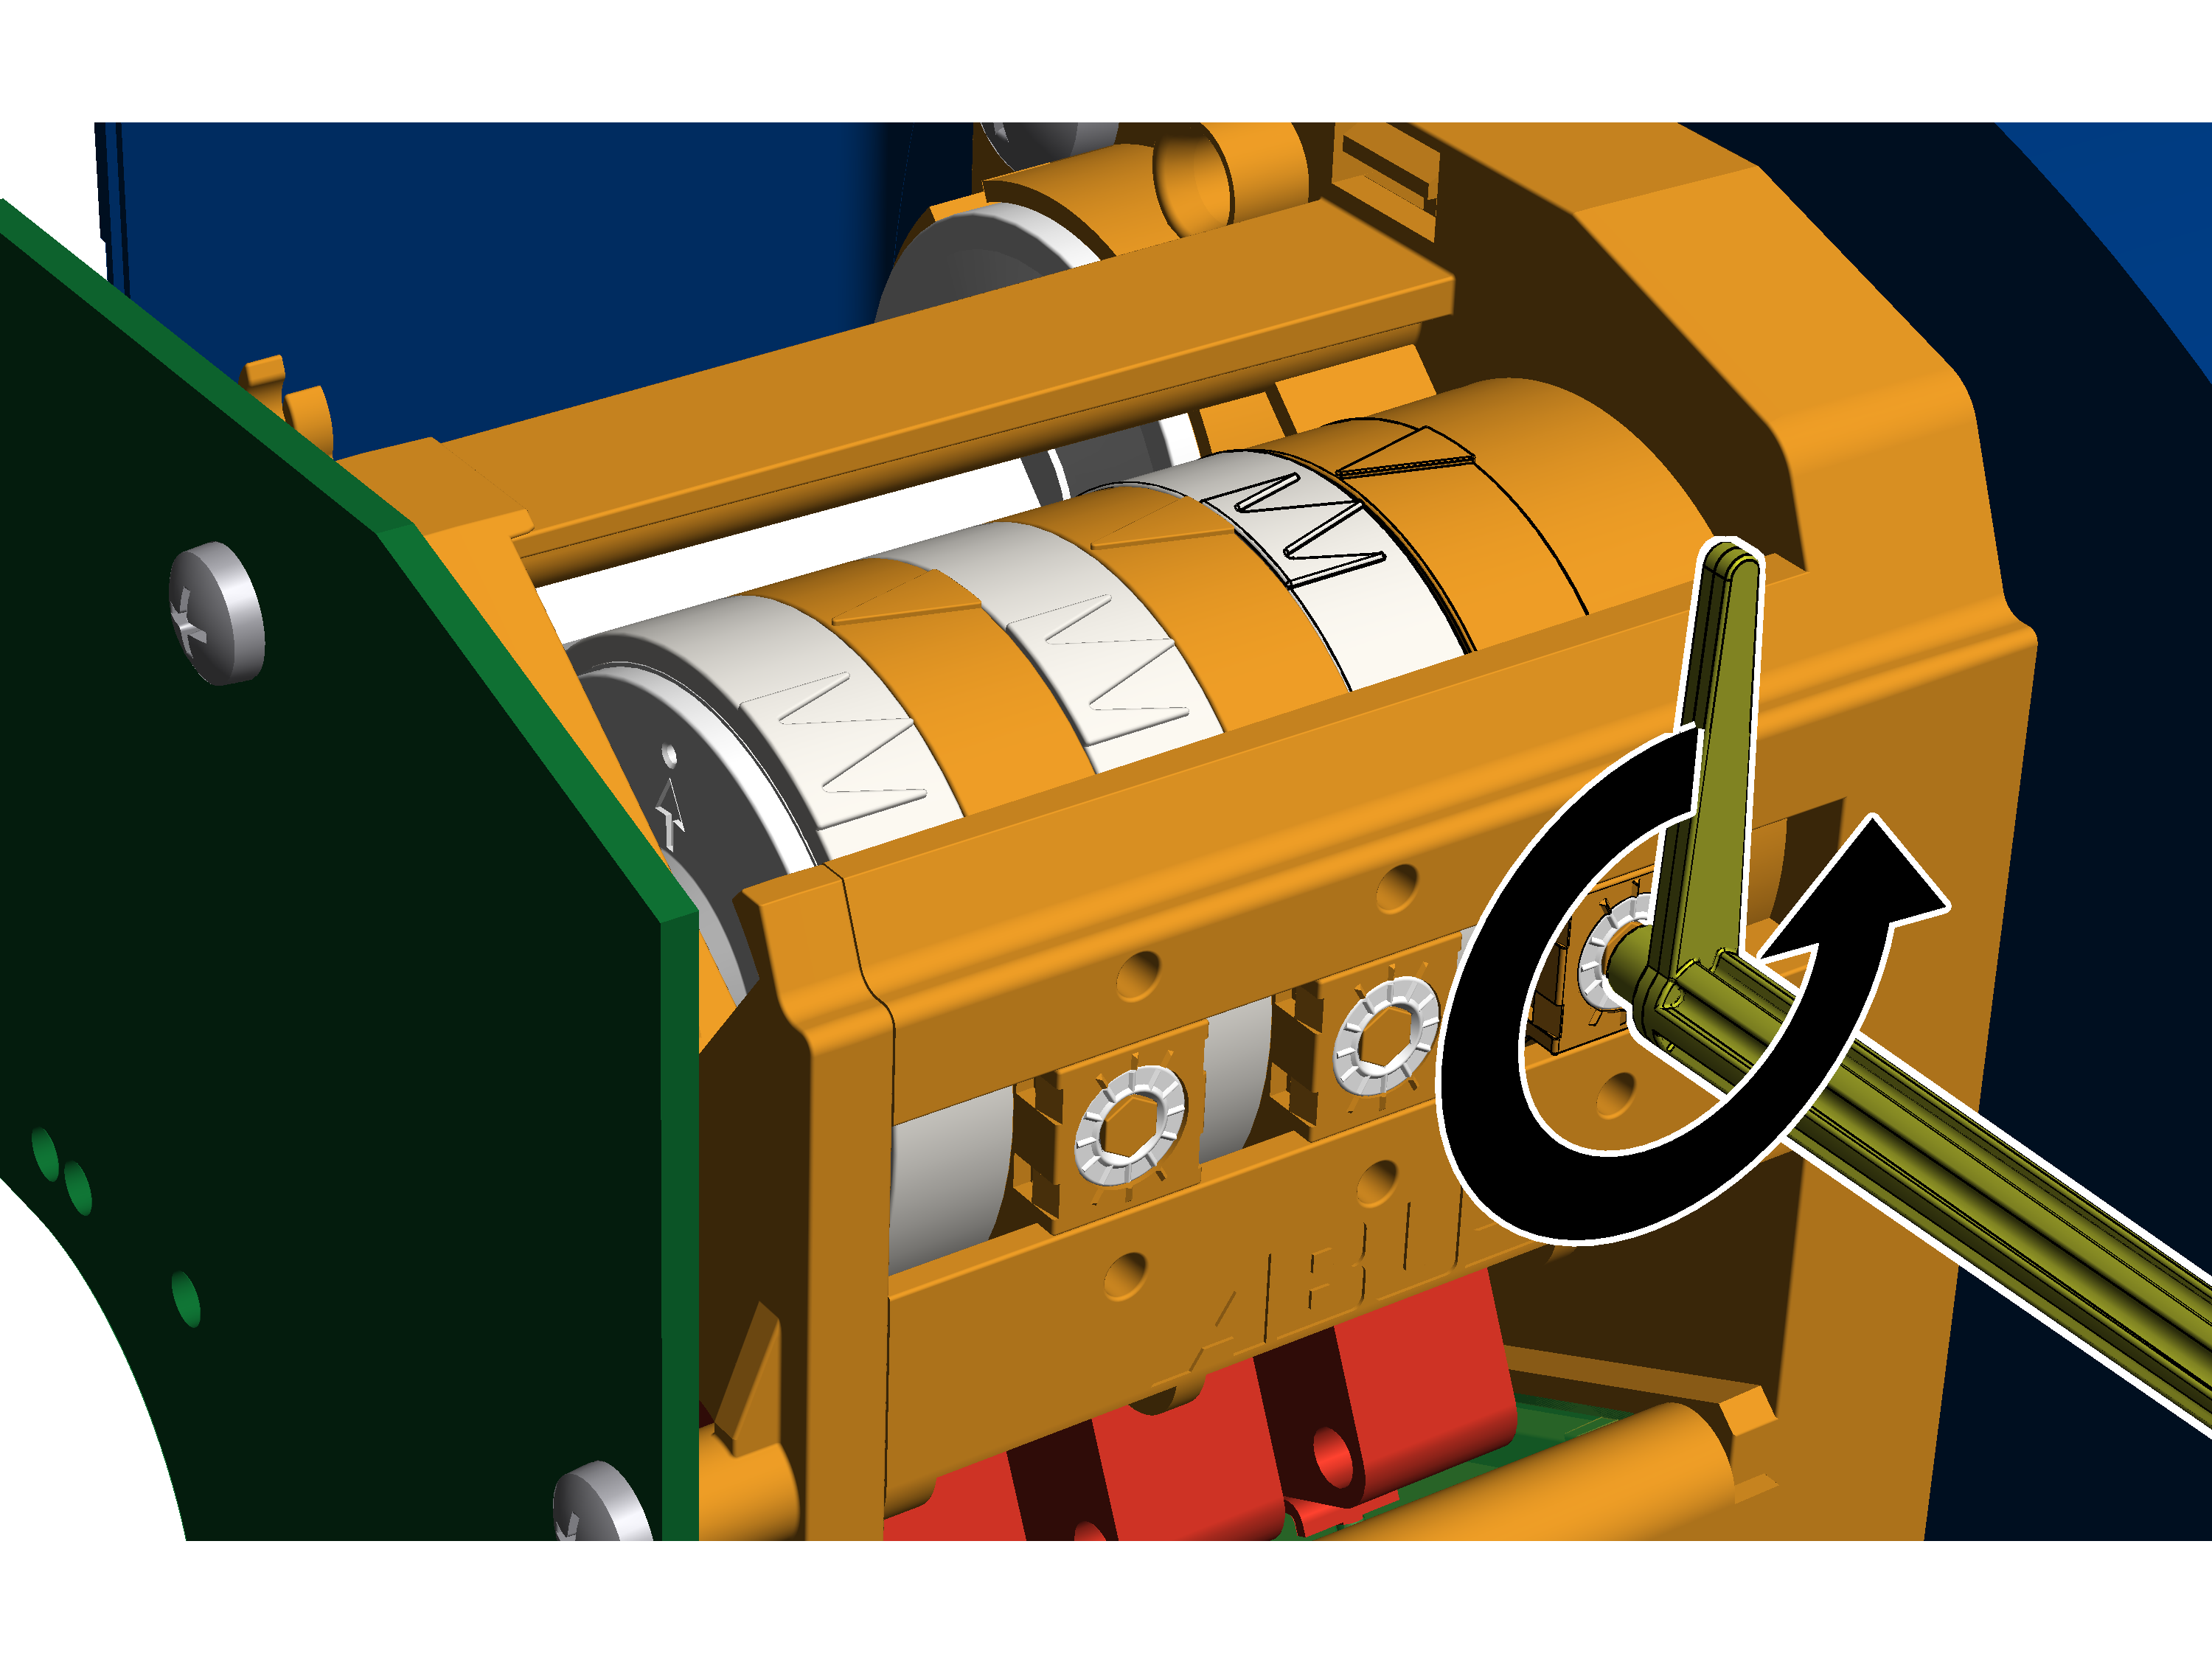
- Drei justeringsskruen en kvart omdreining mot venstre.
- Mikrobryteren kobler på nytt, hovedkontaktoren kobler inn igjen.
- Kjør lastkroken litt ned.
- Drei justeringsskruen en kvart omdreining tilbake mot høyre.
Kjør inntil koblingspunkt til øvre løftegrensebryter
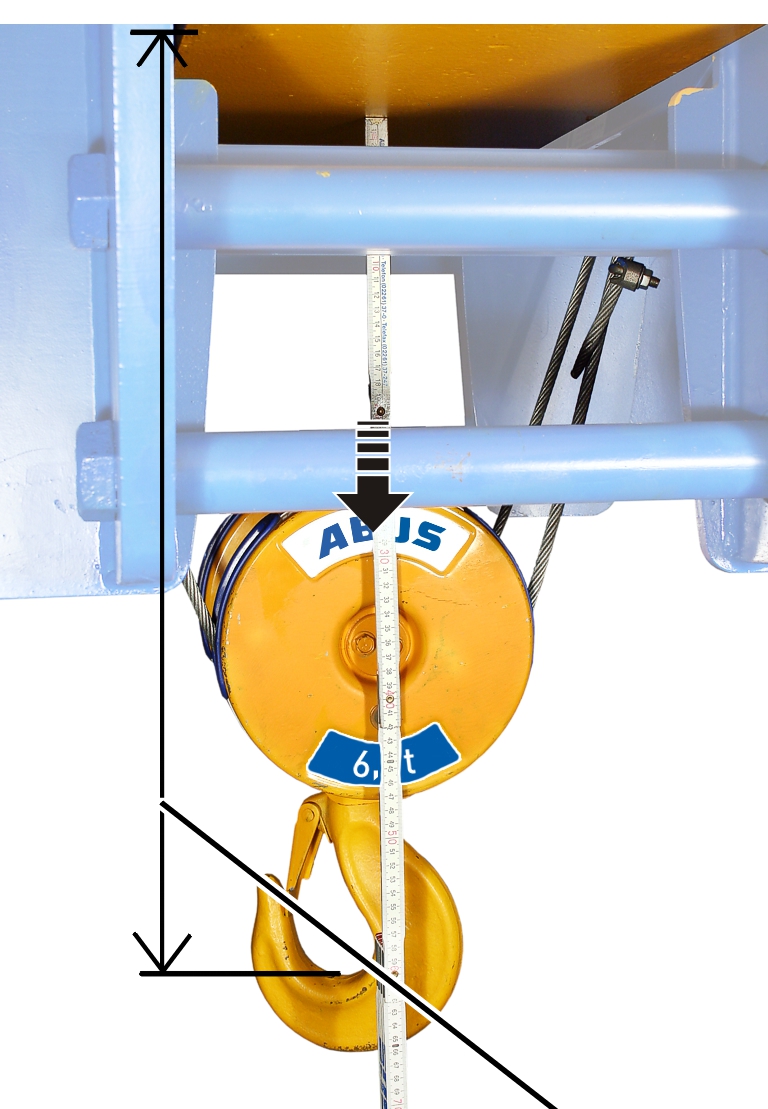
- Kjør lastkroken til mål A2, B2 eller C2.
Stille inn øvre løftegrensebryter
Øvre løftegrensebryter stilles inn med den midtre justeringsskruen.
Hvit viser til kamringenOransje viser
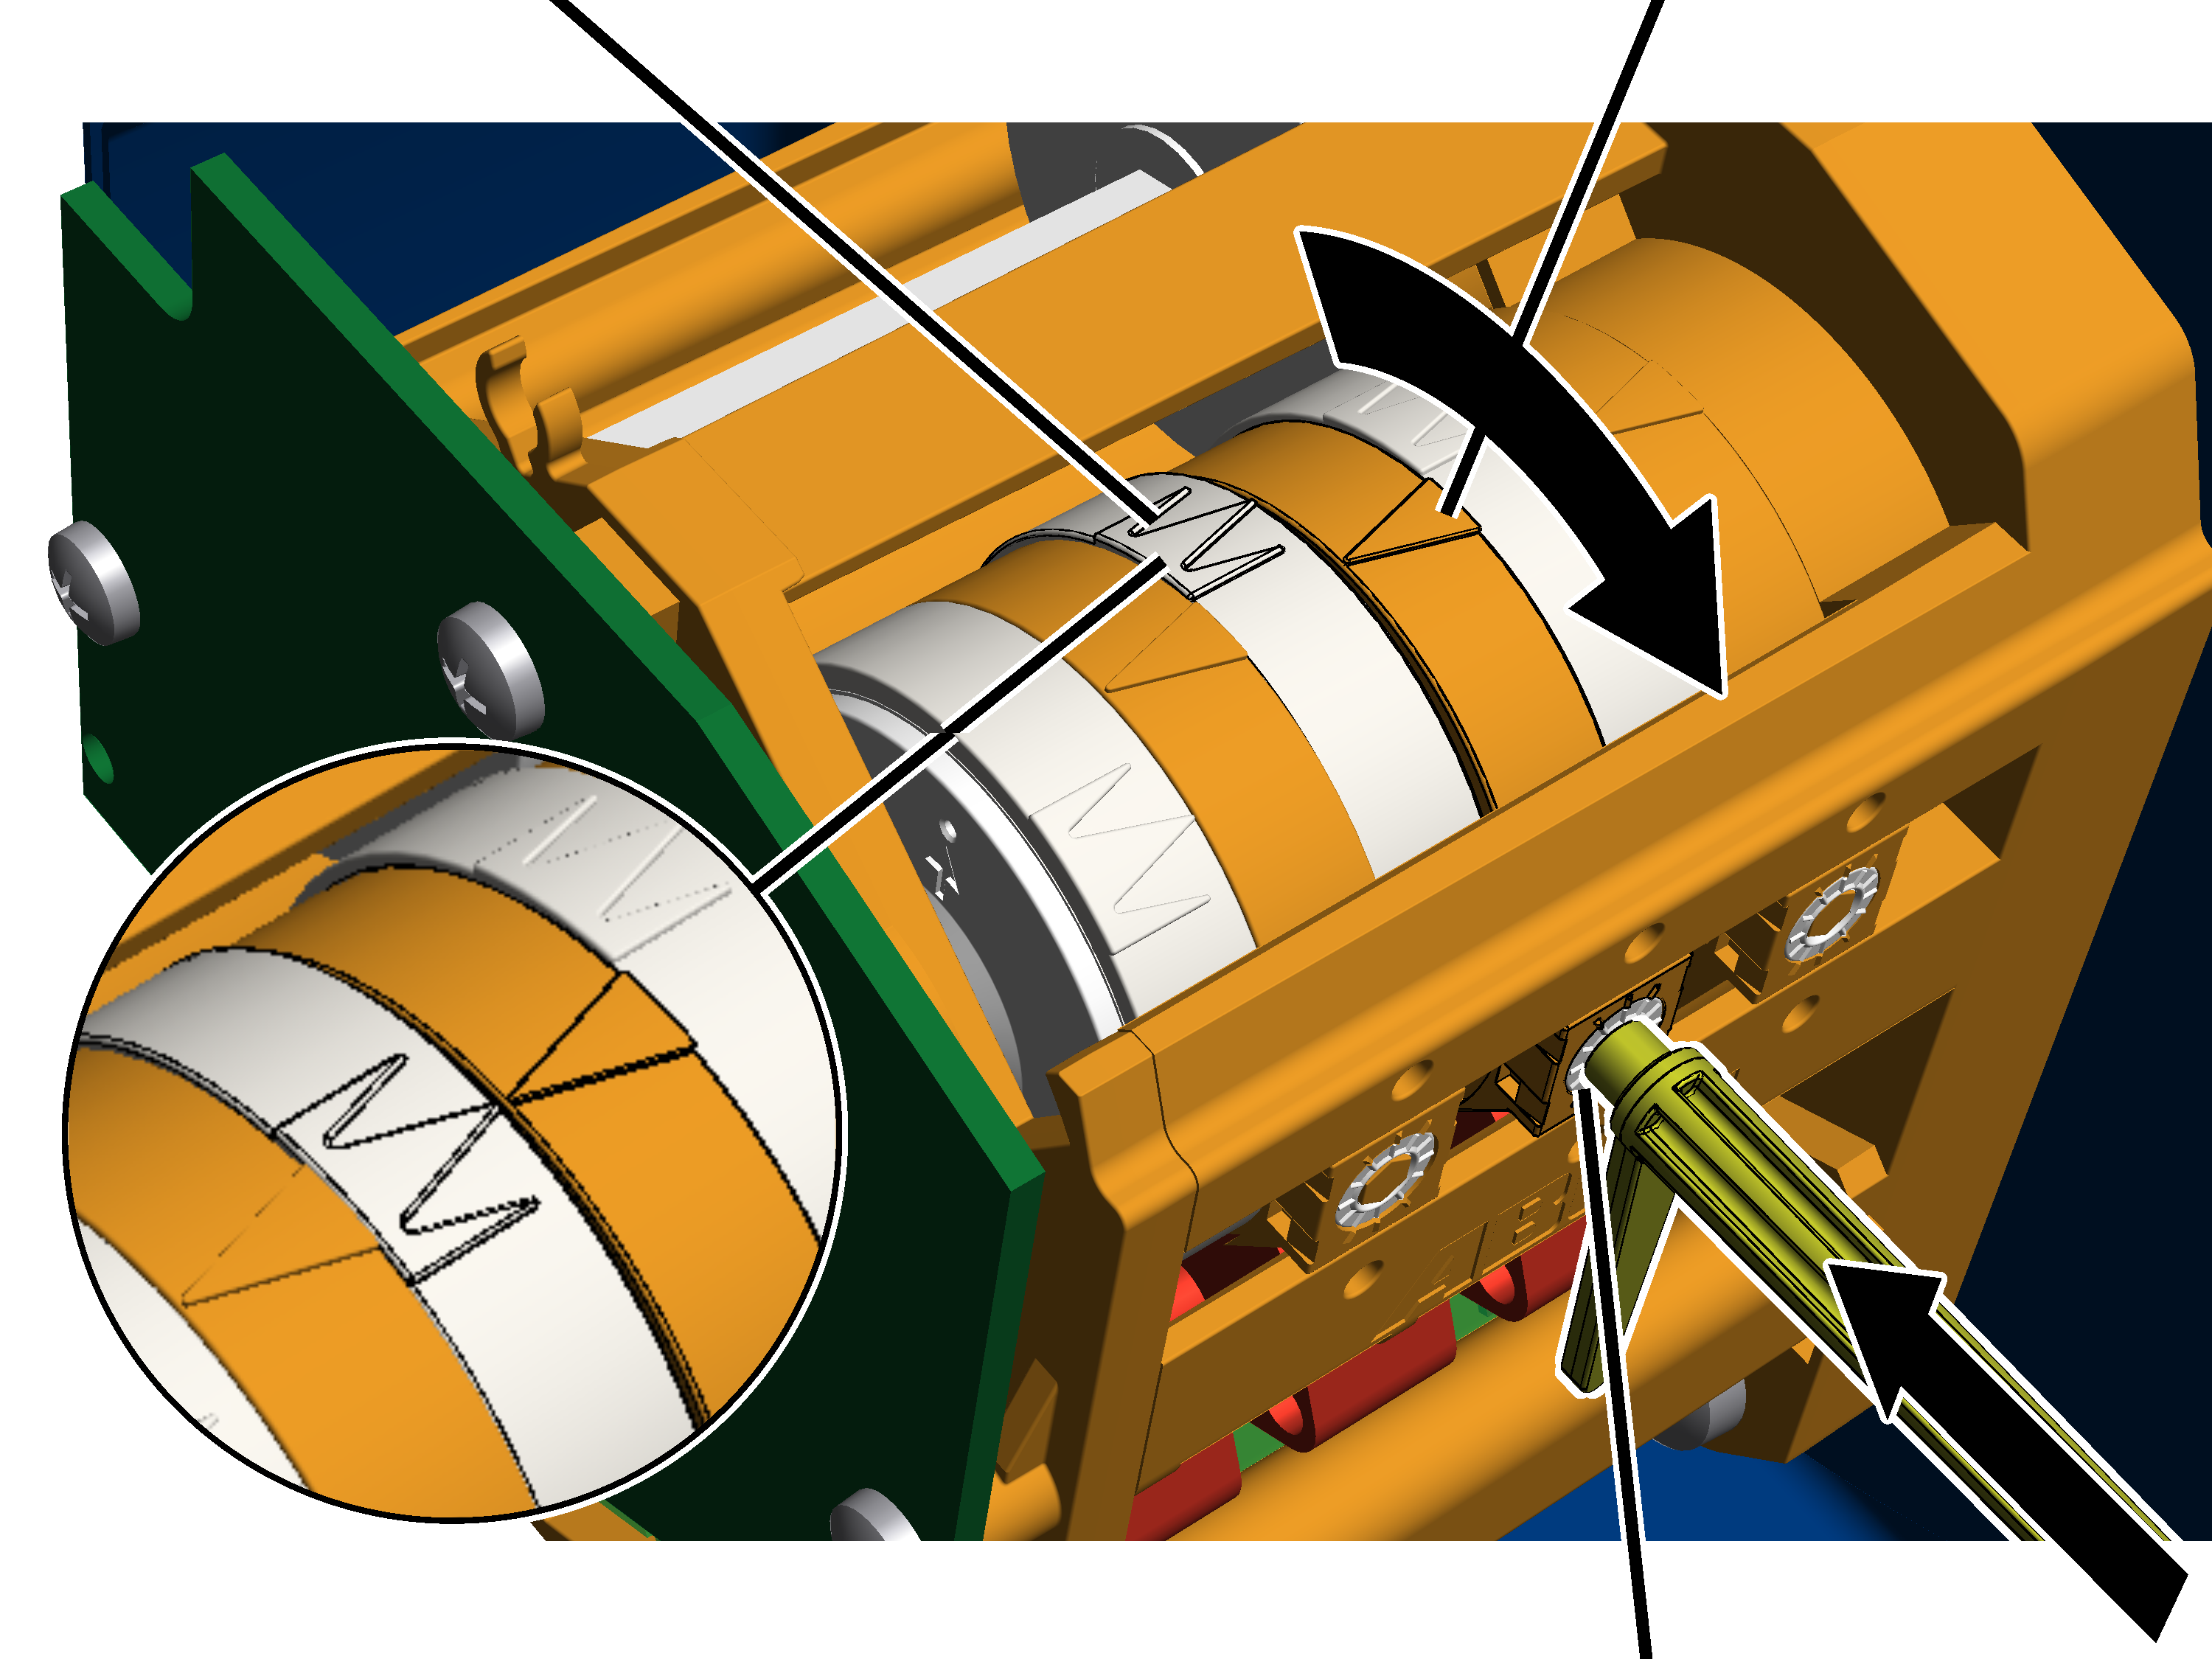
- Ta av justeringsnøkkel. Den er festet i to braketter på girendebryteren.
Alternativt kan det også brukes en sekskantskrutrekker SW 3.0 (ideelt med dreiebord).
Det skal IKKE brukes noen batteriskrutrekker.
- Trykk justeringsnøkkelen inn i justeringsskruen. Den må trykkes inn i justeringsskruen med et lett trykk.
- Om nødvendig: Vri innstillingsskruen helt til den hvite viseren til kamringen står til venstre for den oransje viseren. Den skal ikke stå til høyre for den oransje viseren eller rett over den oransje viseren.
Den midtre hvite pilen viser den nøyaktige posisjonen til koblingspunktet, de to hvite pilene til venstre og høyre for denne, viser start og slutt av koblingsfasen (koblingshysterese).
- Drei justeringsskruen helt til den hvite viseren til kamringen dreier med urviseren. Drei videre helt til den hvite viseren står nøyaktig på den oransje viseren og du hører et klikk.
- Ved å dreie mot høyre forskyver du koblingspunktet nedover.
- Ved å dreie mot venstre forskyver du koblingspunktet oppover.
- Koblingspunktet for den høyeste krokposisjonen er nå innstilt.
På dette koblingspunktet blir lastkroken stående ved normal drift, etter at den på forhånd er blitt nedbremset. Bremsestrekningen i neste trinn bestemmes automatisk av ABUControl.
Kun ved girendebryter "Kübler"
Stille inn reserve-grensebryter
Reserve-grensebryteren stilles inn med bakerste justeringsskrue.
KoblingsknastMikrobryter
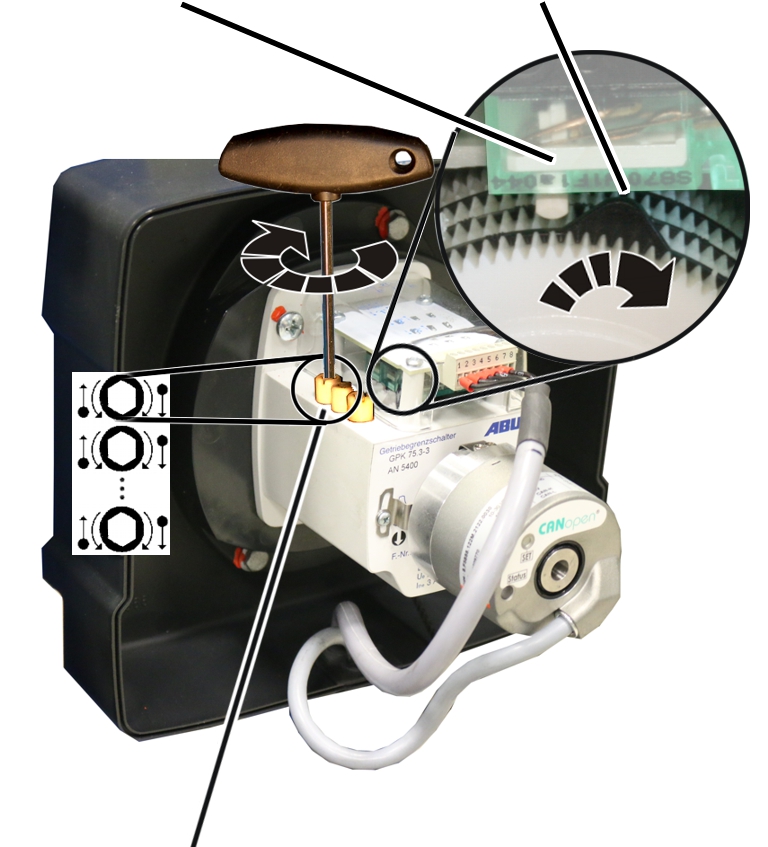
- Hvis nødvendig: Drei justeringsskruen til koblingsknasten står til venstre for mikrobryteren. Den må ikke stå til høyre for mikrobryteren eller nøyaktig på mikrobryteren.
- Drei justeringsskruen mot høyre til koblingsknasten trykker mot mikrobryteren med klokken og du hører et klikk.
- ABUControl kobles av.
- Koblingspunktet for reserve-grensebryteren er nå stilt inn.
På dette koblingspunktet kobler ABUControl ut hovedkontaktoren til kranen. Dette koblingspunktet blir kun betjent når øvre løftegrensebryter ikke har koblet (f.eks. fordi den er defekt).
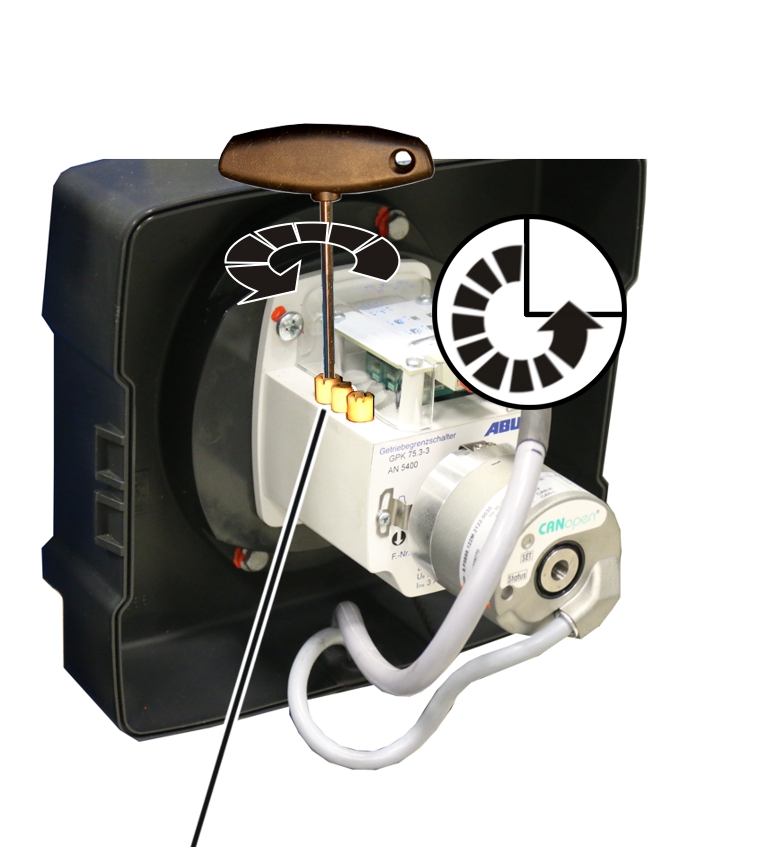
- Drei justeringsskruen en kvart omdreining mot venstre.
- Mikrobryteren kobler på nytt, ABUControl kobler inn igjen.
- Kjør lastkroken litt ned.
- Drei justeringsskruen en kvart omdreining tilbake mot høyre.
Kjør inntil koblingspunkt til øvre løftegrensebryter
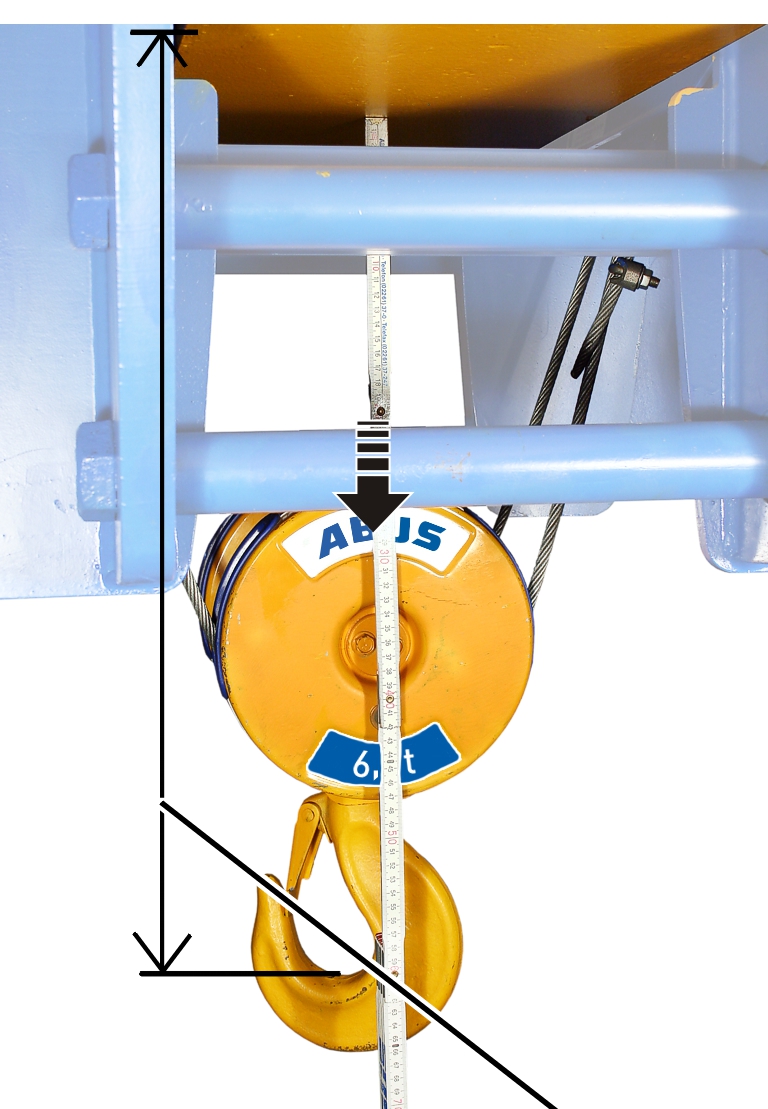
- Kjør lastkroken til mål A2, B2 eller C2.
Stille inn øvre løftegrensebryter
Øvre løftegrensebryter stilles inn med den andre justeringsskruen bakfra.
Justeringsskrue
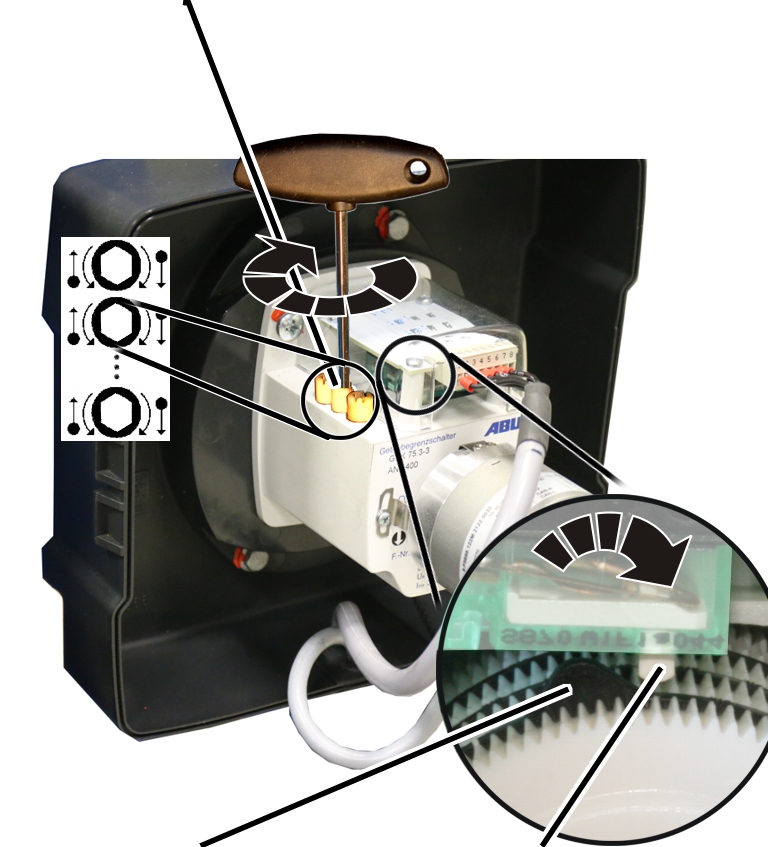
- Hvis nødvendig: Drei justeringsskruen til koblingsknasten står til venstre for mikrobryteren. Den må ikke stå til høyre for mikrobryteren eller nøyaktig på mikrobryteren.
- Drei justeringsskruen mot høyre til koblingsknasten trykker mot mikrobryteren med klokken og du hører et klikk.
- Koblingspunktet for den høyeste krokposisjonen er nå innstilt. På dette koblingspunktet blir lastkroken stående ved normal drift, etter at den på forhånd er blitt nedbremset. Bremsestrekningen i neste trinn bestemmes automatisk av ABUControl.
Fastsette bremsestrekning
I normal drift bremses lastkroken ned til sakte løftehastighet, før den til den høyeste krokposisjonen.
Bremsestrekningen for dette bestemmes automatisk av ABUControl.
- Kjør lastkroken uten last noen meter nedover.
- Kjør lastkroken oppover med rask løftehastighet.
- I høyeste krokposisjon blir lastkroken stående.
Avhengig av hvordan koblingspunktet tidligere er blitt forandret, kan det være at lastkroken kjøres med rask løftehastighet til koblingspunktet og plutselig blir stående der, eller at lastkroken bremses ned tidligere enn nødvendig og kjøres et langt stykke med kun sakte løftehastighet.
Hvis lastkroken må kjøres svært lenge med sakte løftehastighet, kan endeposisjonen til bremsefasen bli endret manuelt. Se "Endre endeposisjon for bremsefasen for vinsjdriften midlertidig".
- ABUControl lagrer automatisk det nye koblingspunktet til høyeste krokposisjon og beregner kun den nødvendige bremsestrekningen automatisk.
Ved neste tilkjøring av koblingspunktet:
- Lastkroken bremser (avhengig av den aktuelle løftehastigheten) like før den høyeste krokposisjonen ned til sakte løftehastighet.
- Umiddelbart før koblingspunktet kjører lastkroken kun med sakte løftehastighet.
- På koblingspunkt blir lastkroken stående.
Kontrollere innstilling
- Kjør lastkroken ned.
- I sakte og rask løftehastighet løfter du lastkroken og kontrollerer om lastkroken blir stående i riktig posisjon.
Kun ved girendebryter "GGS"
Plombere justeringsskruen
Plomber
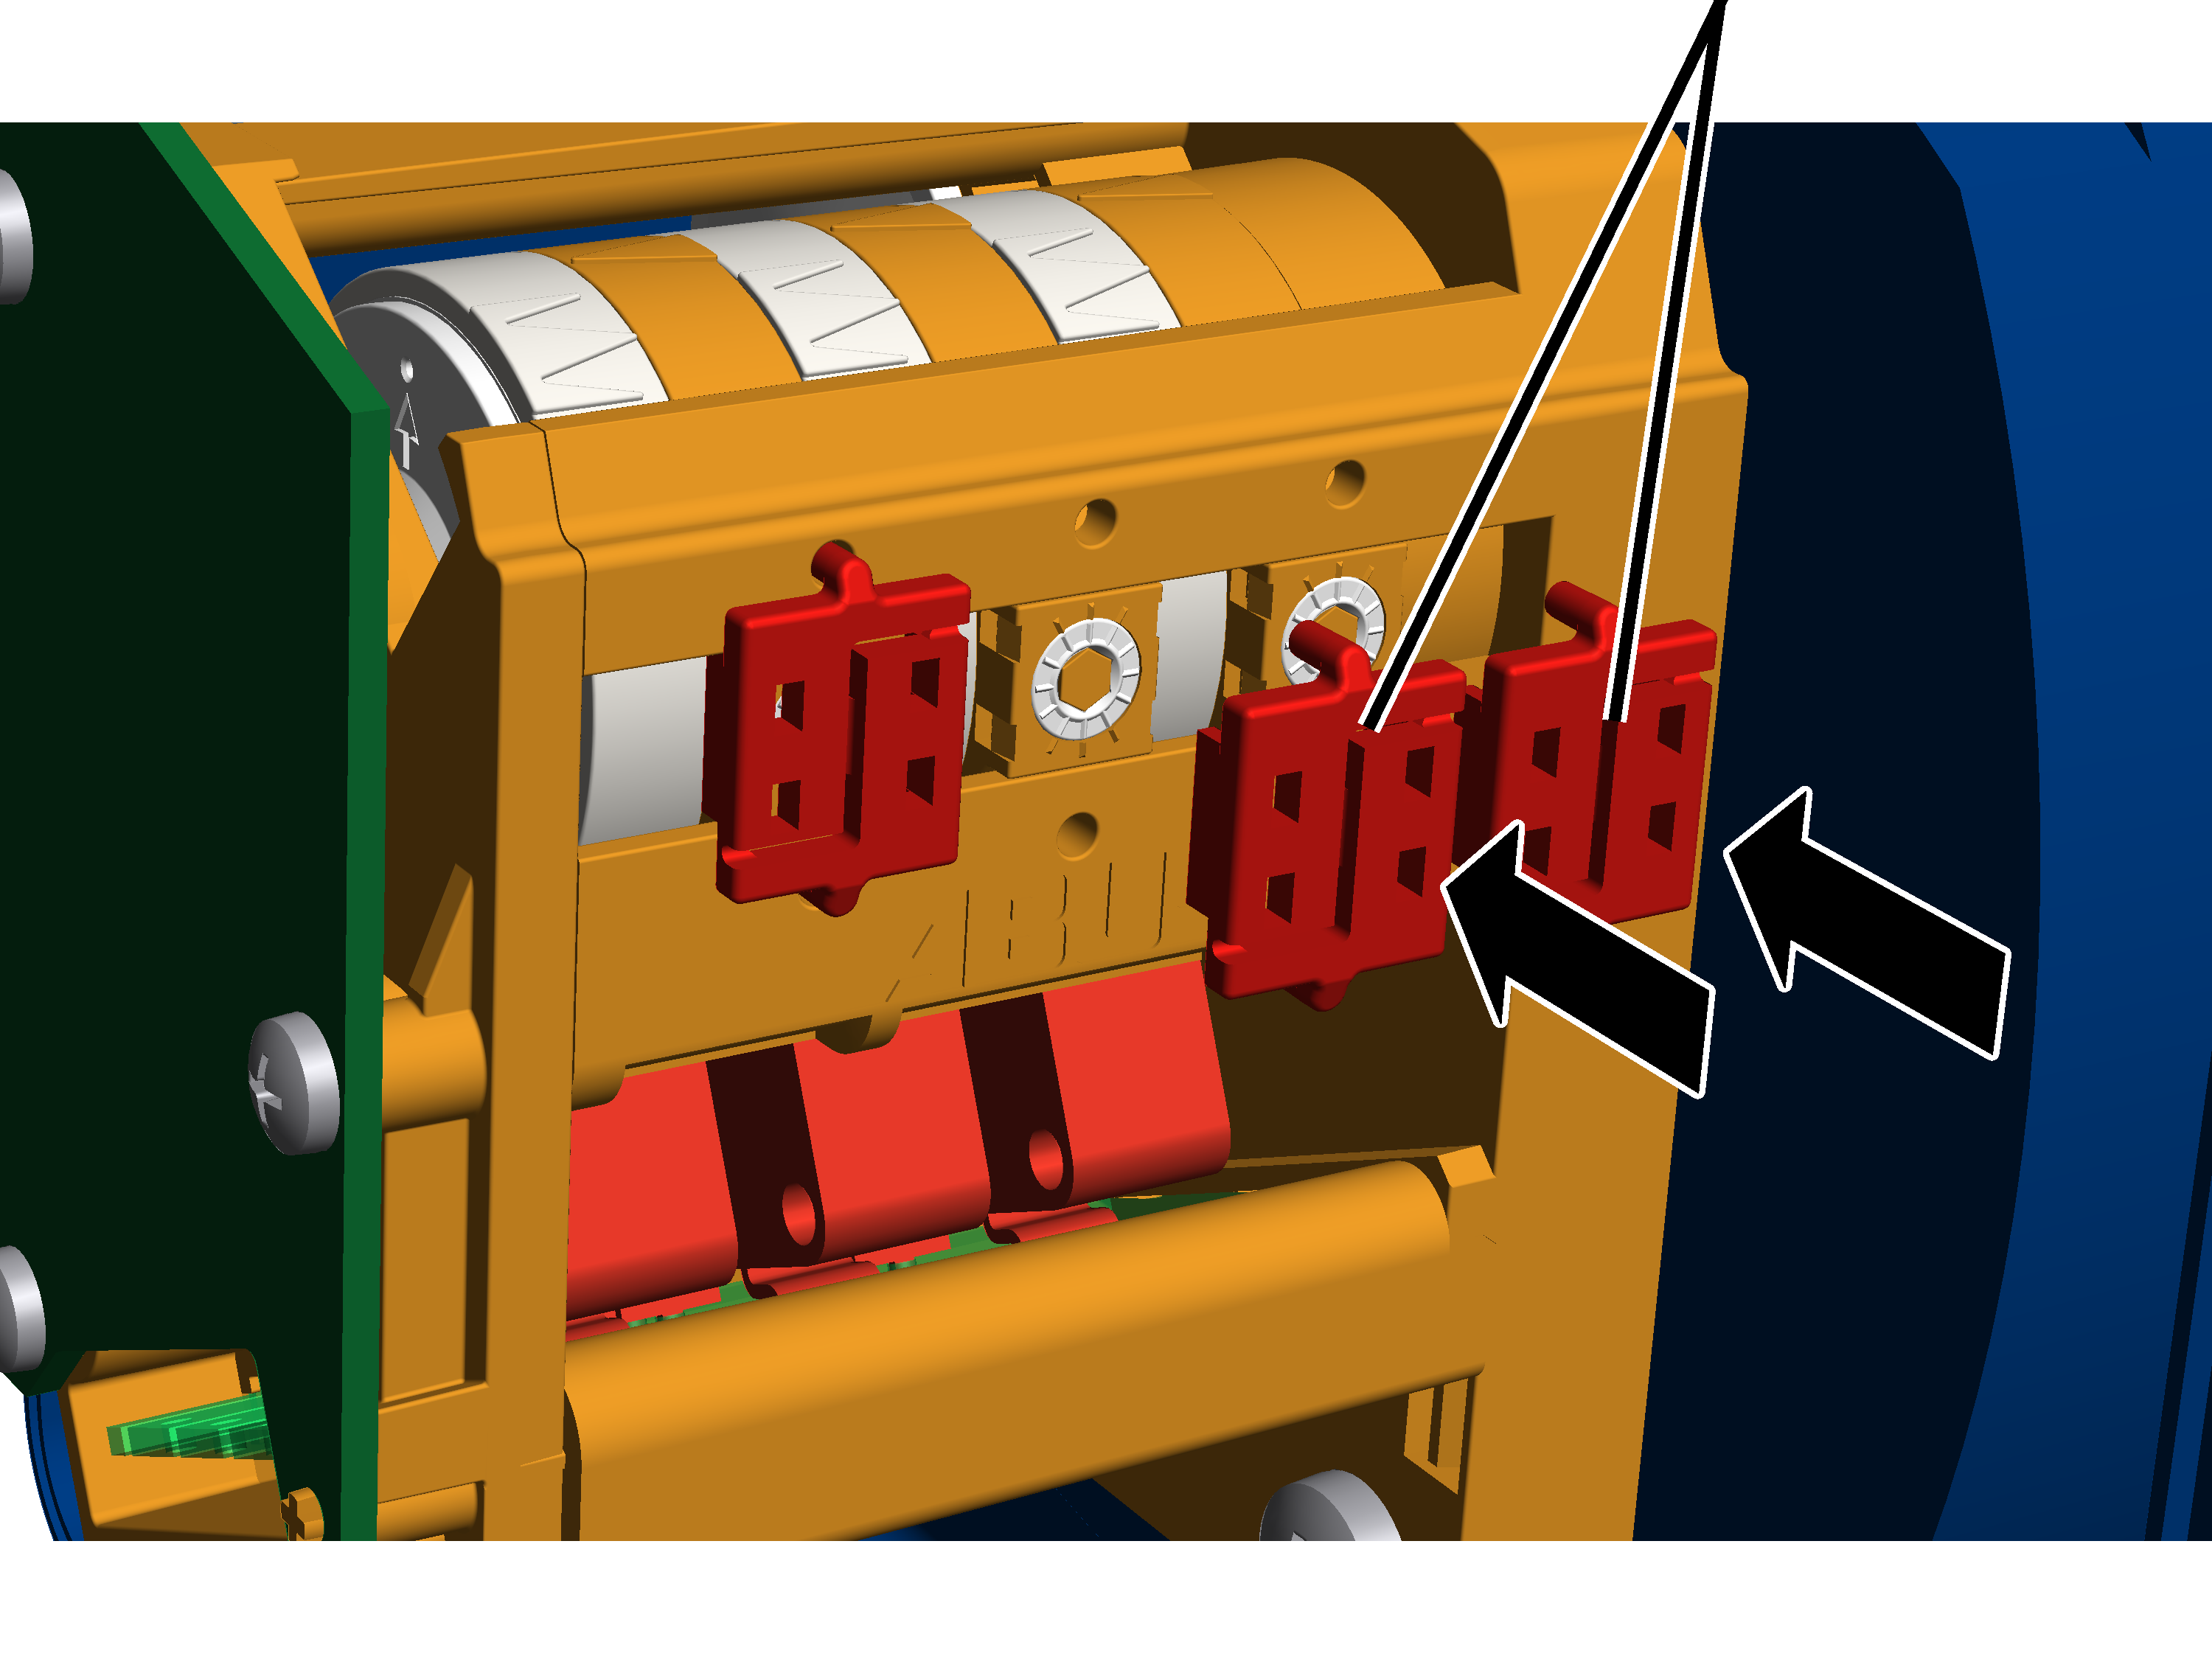
- Sett plombene (2x) på justeringsskruene og trykk inn.
Endre endeposisjon for bremsefasen for vinsjdriften midlertidig
I normale tilfeller begynner ABUControl bremsefasen til vinsjdriften like før koblingspunktet til øvre / nedre løftegrensebryter. På hvilket punkt bremsefasen starter, beregner ABUControl individuelt hver gang, avhengig av den aktuelle løftehastigheten. Kjøre lastekroken raskt oppover, begynner bremsefasen tidligere. Kjører lastkroken langsommere oppover, begynner bremsefasen senere.
Umiddelbart før koblingspunktet til løftegrensebryteren kjøres lastkroken kun med sakte løftehastighet og kjører da så lenge videre med sakte løftehastighet, til koblingspunktet blir betjent og lastkroken dermed blir stående. Vanligvis er dette kun et kort stykke (få centimeter).
Hvis for eksempel koblingspunktet på løfteendebryteren likevel ble forandret, kjenner ABUControl fortsatt ikke den derav resulterende nye endeposisjonen og den nye starten av bremsefasen. Dermed kan det skje at lastkroken kjøres svært langt (hvis koblingspunktet er mye forandret) kun med sakte løftehastighet.
I slike tilfeller kan punktet, hvor lastkroken kun kjøres med sakte løftehastighet (slutten av bremsefase), forandres forbigående. Med en gang koblingspunktet til løftegrensebryteren blir betjent, blir denne manuelle forandringen likevel overskrevet, slik at bremsefasen igjen slutter umiddelbart før koblingspunktet til løftegrensebryteren.
Forløpet som beskrives her forandrer kun (i KranOS) endeposisjonen til bremsefasen i ABUControl forbigående. Koblingspunktene til løftegrensebryteren blir ikke dermed forandret.
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "SERVICE" (brukernivå [2]) må være pålogget.
Kalle opp innstillinger til løftegrensebryter
Oversikt: Navigasjon i KranOS |
|---|
Bruker "SERVICE" 🡪 "Hoist" 🡪 "Hoist calibration" |
- Logg inn med brukeren "SERVICE" (brukernivå [2]) i KranOS. Se "Logg inn og autentiser i KranOS".
- I hovedmenyen velger du ønsket vinsj (f.eks. vinsj 1).
- Vinduet for ønsket vinsj vises.
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikker du på menypunktet "Hoist calibration".
Stille inn vaierlengde
Innleggingsfelt vaierlengde "Hoist limiter Top drive 1"Innleggingsfelt vaierlengde "Hoist limiter Bottom drive 1"
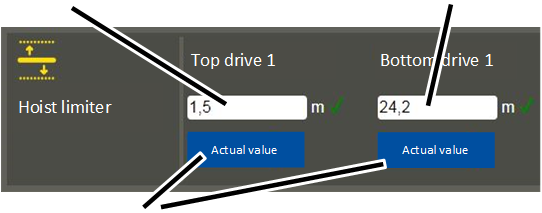
- Vinduet "Hoist calibration" vises.
- I innleggingsfeltene legger du inn vaierlengden, hvor lastkroken skal bli stående (avslutte bremsefase).
eller
Kjør lastkroken til ønsket posisjon og klikk på koplingsflaten "Actual value" under det aktuelle innleggingsfeltet.
- I innleggingsfeltene legger du inn vaierlengden (lengden til avviklet vaier mellom vaiertrommel og festepunkt). Man legger ikke inn krokposisjonen!
- Vaierlengden må legges inn atskilt for drivanordning 1 og 2 (ved tvilling-løfteanordning).
- Klikk på koplingsflaten "Write PLC".
- De innstilte verdiene blir lagret.
Ved løfting og senking:
- ABUControl begynner bremsefasen til vinsjdriften like før de innstilte verdiene. På hvilke punkter bremsefasen starter, beregner ABUControl individuelt hver gang, avhengig av den aktuelle løftehastigheten.
Ved neste tilkjøring av koblingspunktet: til øvre/nedre løftegrensebryter:
- Den forrige innstillingen blir overskrevet.
- ABUControl bremser nå vinsjdriften igjen slik at lastkroken umiddelbart før koblingspunktet til løftegrensebryteren kun kjører med sakte løftehastighet.
Skift om mellom fjernstyring og hengebryter
Hvis kranen er utstyrt med en kjørbar styring med hengebryter i tillegg til fjernstyringen, kan hengebryteren brukes ved behov (f.eks. hvis det ikke finnes en tilgjengelig radiosender).
For dette må noen kontaktlister i kranbeskyttelseskassen plugges om.
Merk:
Ved bruk av hengebryter vil en trinnløs bevegelsesinnstilling være aktivert som standard. Dette kan ikke omstilles i KranOS. Bevegelsesinnstillingen som er stilt inn i KranOS, gjelder bare for betjening med fjernstyringen.
Trekk ut koblingen fra mottakeren
Kontaktlist X2
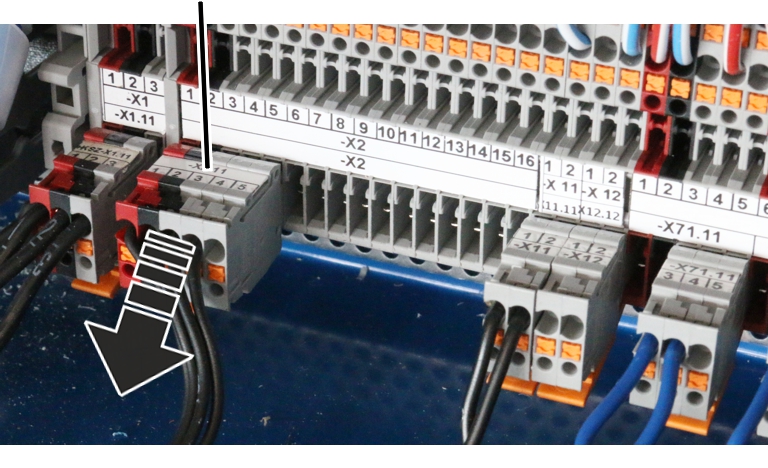
- Åpne kranbeskyttelseskassen.
- Søk etter kontaktlist X2.
- Trekk av kontaktlisten.
Plugg inn koblingen fra hengebryteren
Kontaktlistene fra hengebryteren er allerede ført i kranbeskyttelseskassen og lagt klare der.
Kontaktlist X2 12
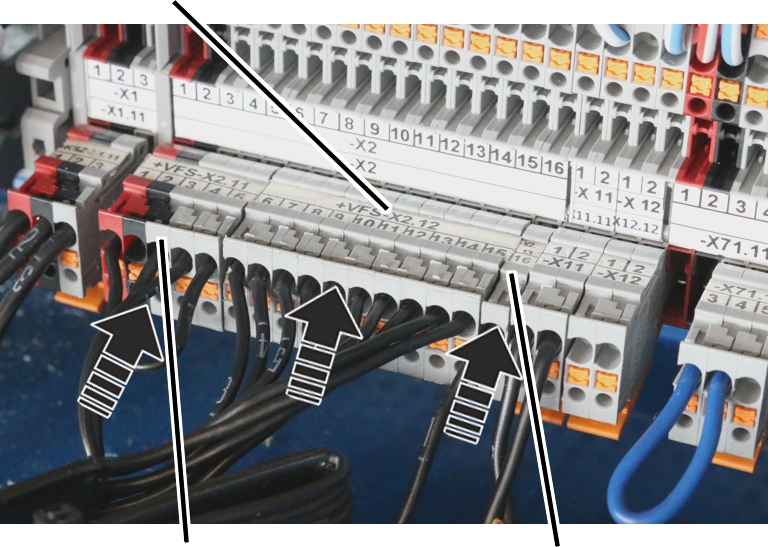
- Plugg inn kontaktlisten fra hengebryteren
- Kontaktlist X2.11 (klemme 1 til 5)
- Kontaktlist X2.12 (klemme 6 til 15)
- Kontaktlist X2.13 (klemme 16 til 27. Avhengig av utstyret på kranen finnes bare enkelte klemmer eller ikke alle klemmer som er beskrevet her)
- Kontaktlist X2.14 (klemme 28 til 38. Avhengig av utstyret på kranen finnes bare enkelte klemmer eller ikke alle klemmer som er beskrevet her, eller kontaktlisten faller helt bort)
Skifte vaier
I dette avsnittet beskrives arbeidstrinnene, som må gjennomføres med ABUControl ved utskifting av vaieren på et vaiertrekk. Arbeidstrinnene som må gjennomføres på vaiertrekket, er beskrevet i produkthåndboken til vaiertrekket.
Bildene viser arbeidsforløpet på vaiertrekk GM modular. Forløpet på andre vaiertrekk skiller seg ikke vesentlig fra dette.
Forberede vaierutskifting
- Kjør lastkroken under det øvre endebryterområdet.
- Mål og noter posisjonen til lastkroken.
Dermed kan du forenkle eller i mange tilfeller helt unngå innstilling av løfteendebryter etter vaierskiftet.
Kun ved ABUControl med beskyttelsesstyring eller ved tvillingvinsj
For at vaieren kan vikles av vaiertrommelen ved hjelp av motoren, må løfteendebryter demonteres. Hvis ikke stopper vaiertrommelen på den laveste krokposisjonen.
Ta av løfteendebryter
Bildene viser girendebryteren "GPK". Forløpet på girendebryteren "GGS" skiller seg ikke fra dette.
LøfteendebryterTapp på vaiertrommelen
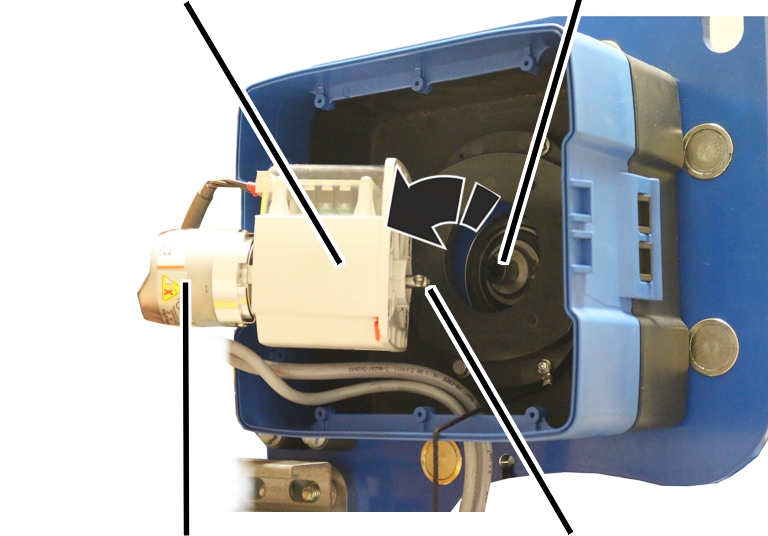
- Åpne kapslingen til løfteendebryter.
- Skru ut skruene (2x).
- Ta av løfteendebryteren.
- Akselen til løfteendebryteren skal bli stående i posisjonen, og ikke dreies.
Dermed kan du forenkle eller i mange tilfeller helt unngå innstilling av løfteendebryter etter skifte av vaieren.
Hvis akselen vris ved et uhell, vises meldingen "F_ _ 34: Wire rope change: Absolute rotary encoder 1 not removed" eller "F_ _ 33: Wire rope change: Absolute rotary encoder 2 not removed".
- Sikre løfteendebryteren, slik at den ikke faller ned eller henger i strømledningen.
Kun ved vaiertrekk med tauvinkelfølger
Dette avsnittet gjelder bare når det er montert en hellingsmåler på en tauvinkelfølger på vaiertrekket. Dette er tilfellet ved vaiertrekk D med innskjæring 4/2 eller 8/2 og ved vaiertrekk Z med hellingsmåler. Ved andre vaiertrekkmodeller med hellingsmåler uten tauvinkelfølger, kan du hoppe over dette avsnittet.
- Demonter hellingsmåleren før vaieren skiftes ut. Se "Forberede tauvinkelfølger" i kapittelet "Montere og koble til hellingsmåler".
- Deretter tar du vaieren ut av tauvinkelfølgeren.
Tauvinkelfølgeren blir ikke skadet ved vaierbytte.
- Rengjør tauvinkelfølgeren ved behov.
Hellingsmåleren kan bli tilsmusset av smøremiddelet på vaieren.
Dersom det brukes en wirestrømpe for vaierbyttet, må tauvinkelfølgeren likevel demonteres for å utelukke skader.
Aktivere vaierskifte på ABUControl
Vaierbyttet på ABUControl må aktiveres med en pluggbar kobling i reléboksen for løpekattstyringen eller i KranOS. Dette er også nødvendig hvis løfteendebryteren er demontert (kun nødvendig ved beskyttelsesstyring eller tvillingvinsj), slik at vaiertrommelen kan kjøres med motor.
Eller vaierskifte kan aktiveres via kobling:
Stiftlist for parkering
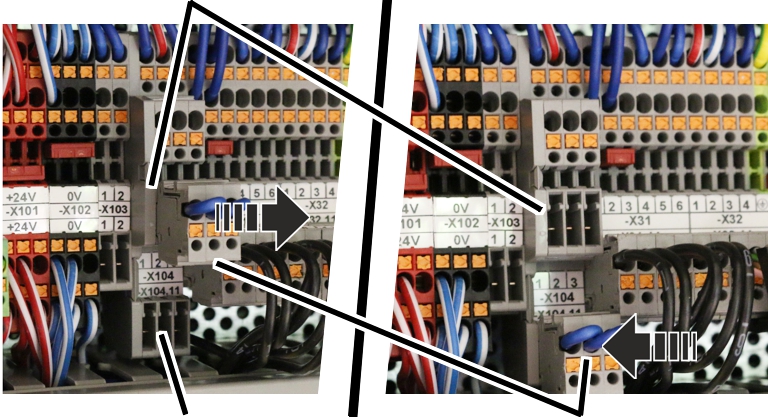
- Åpne løpekattstyring.
- Finn stiftklemmelist X104.
- Trekk av koblingen fra parkeringsposisjon (øvre stiftlist).
- Sett koblingen på den nedre stiftlisten.
- Vaierskifte er aktivert. Vaiertrommelen kan nå kjøres med motor, uten at ABUControl mottar noe signal fra absoluttvinkelgiveren.
- Meldingen "F_ _ 28: Wire rope change activated" vises.
- De totale slitasjeverdiene for beregning av klar til utskifting blir slettet, da beregningen for den nye vaieren starter på nytt.
- Hastigheten for krankjøring og løpekattkjøring er begrenset til langsom hastighet.
- Ved kjøring i krankjøring og løpekattkjøring lyder hornet i sekundtakt.
Eller aktivere vaierskifte via KranOS:
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "SERVICE" (brukernivå [2]) må være pålogget.
Oversikt: Navigasjon i KranOS |
|---|
Bruker "SERVICE" 🡪 "Hoist" |
- Logg inn med brukeren "SERVICE" (brukernivå [2]) i KranOS. Se "Logg inn og autentiser i KranOS".
- I hovedmenyen velger du ønsket vinsj (f.eks. vinsj 1).
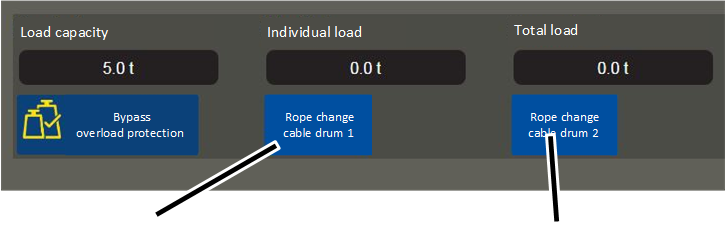
- Vinduet for ønsket vinsj vises.
- Klikk på koplingsflate "Rope change cable drum 1".
- Koplingsflaten får grønn bakgrunn.
- Vaierskifte er aktivert. Vaiertrommelen kan nå kjøres med motor, uten at ABUControl mottar noe signal fra absoluttvinkelgiveren.
- Meldingen "F_ _ 28: Wire rope change activated" vises.
- De totale slitasjeverdiene for beregning av klar til utskifting blir slettet, da beregningen for den nye vaieren starter på nytt.
- Hastigheten for krankjøring og løpekattkjøring er begrenset til langsom hastighet.
- Ved kjøring i krankjøring og løpekattkjøring lyder hornet i sekundtakt.
Kun ved tvilling-løfteanordning
For å kunne skifte vaieren ved en tvilling-løfteanordning, må vinsjdrift 1 og vinsjdrift 2 kunne styres atskilt fra hverandre.
Aktivere vaierskifte via kobling:
- Trekk av koblingen fra parkeringsposisjon (øvre stiftlist).
- Sett koblingen på den nedre stiftlisten:
- Kobling i venstre posisjon (kontakter 1, 2 og 3): Vaiertrommelen på vinsjdrift 1 kan styres.
- Kobling i høyre posisjon (kontakter 2, 3 og 4): Vaiertrommelen på vinsjdrift 2 kan styres.
Aktivere vaierskifte via KranOS:
- I vinduet for den ønskede vinsjen klikker du på den aktuelle koplingsflaten:
- "Rope change cable drum 1": Koplingsflaten "Rope change cable drum 1" får grønn bakgrunn. Vaiertrommelen i vinsjdrift 1 kan styres.
- "Rope change cable drum 2": Koplingsflaten "Rope change cable drum 2" får grønn bakgrunn. Vaiertrommelen i vinsjdrift 2 kan styres.
Skifte vaier
- La vaieren gå ut fra vaiertrommelen ved hjelp av motoren.
- Skifte vaier. Se produkthåndboken for vaiertrekket.
Kun ved ABUControl med beskyttelsesstyring eller ved tvillingvinsj
Montere løfteendebryter
- Kjøre lastkroken til den tidligere noterte posisjonen
- Sett løfteendebryteren på tappen på vaiertrommelen
- Skru fast løfteendebryter.
- Kontrollere posisjonen til koblingspunkter.
Kun ved vaiertrekk med tauvinkelfølger
Montere tauvinkelfølger
- Monter tauvinkelfølgeren. Se "Montere og koble til hellingsmåler".
Slå av vaierskifte
Med en gang vaieren er blitt skiftet:
- På stiftklemmelist ‑X104 trekkes koblingen av fra den nedre stiftlisten og settes inn i parkeringsposisjonen (øvre stiftlist).
eller
Klikk på koplingsflate "Rope change cable drum 1".
- Vaierskifte er utkoblet.
- Koplingsflaten har ikke lenger grønn bakgrunn.
- Trykk på nødstoppbryteren eller hornet for å bekrefte meldingen "F_ _ 28: Wire rope change activated".
Hvis koblingspunktene er forskjøvet:
Normalt kan innstilling av løfteendebryteren i mange tilfeller falle bort etter utskifting av vaieren, da posisjonen til lastkroken ble målt på forhånd og til slutt ble kjørt til igjen). I spesielle tilfeller (f.eks. hvis vaieren er veldig skadet eller var rullet opp feil på vaiertrommelen), kan det hende at koblingspunktene må stilles inn på nytt.
- Still inn koblingspunktene for nedre løftegrensebryter, øvre løftegrensebryter og reserve-grensebryter på nytt.
Se "Stille inn koblingspunktene for reserve-grensebryter og øvre løftegrensebryter".
Se "Stille inn koblingspunkt for nedre løftegrensebryter".
- Referansekjøre absoluttvinkelgiver på nytt. Se "Referansekjøre absoluttvinkelgiver".
Dersom det er montert hellingsmåler:
Hvis det er montert en hellingsmåler, må hellingsmåleren kalibreres på nytt. Se "Kalibrere hellingsmåleren".
Kalibrere lastsensor grunnleggende
Hvis fastpunkttraversen med lastsensor eller en enkelt lastsensor har blitt skiftet ut på fastpunkttraversen, må lastsensoren i prinsippet kalibreres på nytt. Denne kalibreringen er en grunnleggende prosess og har ingen ting å gjøre med kalibreringen av lastmålesystemet med løftet kontrollast, men viser referansepunktet for alle lastmålinger. Ved denne grunnleggende kalibreringen må lastsensoren være fullstendig uten belastning. Vaier og krokblokk må ikke belaste lastsensoren og må derfor demonteres for grunnleggende kalibrering.
Etter den grunnleggende kalibreringen av lastsensoren må også nullasten kalibreres på nytt, og lastmålesystemet må i tillegg kalibreres på nytt med løftet kontrollast.
I et lastmålesystem med målebolt er det i utgangspunktet ikke nødvendig å kalibrere selve målebolten. Kaliberingen av lastmålesystemet med løftet kontrollast er imidlertid nødvendig også ved målebolt.
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "SERVICE" (brukernivå [2]) må være pålogget.
Kalle opp vinsjkalibrering
Oversikt: Navigasjon i KranOS |
|---|
Bruker "SERVICE" 🡪 "Hoist" 🡪 "Hoist calibration" |
- Logg inn med brukeren "SERVICE" (brukernivå [2]) i KranOS. Se "Logg inn og autentiser i KranOS".
- I hovedmenyen velger du ønsket vinsj (f.eks. vinsj 1).
- Vinduet for ønsket vinsj vises.
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikker du på menypunktet "Hoist calibration".
Kalibrere lastsensor grunnleggende
For grunnleggende kalibrering brukes det høyre området i vinduet "Hoist calibration". Dette arbeidstrinnet er bare nødvendig hvis fastpunktstraversen eller lastsensoren har blitt skiftet ut.
Lastsensoren må være helt ubelastet. Vaier og krokblokk skal ikke belaste lastsensoren. Derfor må vaierlommen demonteres fra fastpunktstraversen. Fastpunktstraversen må ikke være fastklemt eller utsettes for annen mekanisk spenning.
- Vinduet "Hoist calibration" vises.
- Klikk på koplingsflate "Calibrating load sensor".
- Et sikkerhetsspørsmål vises.
- Klikk på koplingsflate "Perform calibration"
- Koplingsflaten "Calibrating load sensor" blir grå.
- Kalibreringsmodus er aktivert.
- Slå av kranen på skillereléet eller hovedbryteren.
- Vent i 60 s.
- Koble kranen inn igjen.
- ABUControl startes på nytt.
- I tillegg kalibreres lastsensoren under omstart.
Kalibrere lastmålesystemet med løftet kontrollast
Etter den grunnleggende kalibreringen av lastsensoren må også nullasten kalibreres på nytt, og lastmålesystemet må i tillegg kalibreres på nytt med løftet kontrollast.
- Kalibrer lastmålesystemet på nytt med løftet kontrollast. Se "Kalibrere lastmålesystemet med en løftet kontrollast".
Vis status for kranaksene
I KranOS kan informasjon om den aktuelle statusen til alle kranaksler (krankjøring, løpekattkjøring, vinsj) bli vist.
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "CUSTOMER" (brukernivå [1]) eller "SERVICE" (brukernivå [2]) må være innlogget.
Vise kranaksel
Oversikt: Navigasjon i KranOS |
|---|
Bruker "CUSTOMER" eller "SERVICE" 🡪 "Crane travel" |
Bruker "CUSTOMER’" eller "SERVICE" 🡪 "Trolley travel" |
Bruker "CUSTOMER" eller "SERVICE" 🡪 "Hoist" |
Kun de kranaksene som faktisk er tilgjengelig på kranen vises. I vinduet blir kun de komponentene vist, som faktisk er tilgjengelig på kranen. |
- Logg inn i KranOS brukeren "CUSTOMER" (brukernivå [1] eller "SERVICE" (brukernivå [2]). Se "Logg inn og autentiser i KranOS".
- Velg ønsket kranaksel i hovedmenyen (f.eks. krankjøring).
- Vinduet for den aktuelle kranakselen vises.
Avhengig av kranaksel er vinduene forskjellige fra hverandre.
Krankjøring:
Frekvenssomformer krankjøring ‑TA61 og ‑TA62Krankjøring grensebryter -B71
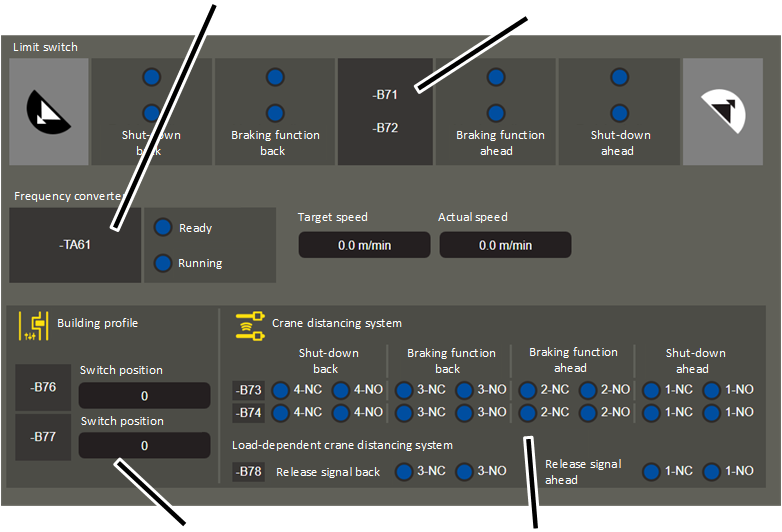
- Krankjøring grensebryter (‑B71): Her vises bryterstillingen til krankjøring grensebryter.
Grønn bakgrunn: Grensebryter er ikke tilkjørt
Blå bakgrunn: Grensebryter er tilkjørt.
Krankjøring grensebryter brukes for en forhåndsfrakobling og endestopp. I retning kranbaneenden brukes det krysspakbryter (-B71), i retning en motkran brukes det en refleksjonsfotocelle (i stedet for -B71 brukes -B711 og -B712 samt -B713 og -B714).
- Ekstra grensebryter for krankjøring (B72): I tillegg til B71 kan hver grensebryter for krankjøring for hvert koblingspunkt og hver kjøreretning finnes dobbelt for å øke sikkerheten for systemet.
- Frekvensomformer krankjøring (‑TA61 og ‑TA62): Her blir statusen til frekvensomformer krankjøring vist:
"Ready": Frekvensomformeren er klar til drift.
"Running": Frekvensomformeren er aktiv, slik at drivanordningen dreier.
"Target speed": Hastighet som drivanordningen skal dreie med.
"Actual speed": Hastighet som drivanordningen dreier med.
Ved kraner uten elektronisk parallellstyring brukes det for begge krandrivanordningene en felles frekvensomformer (‑TA61). Ved en elektronisk parallellstyring eller ved en kvadro-krandrivanordning vises det en ekstra frekvensomformer ‑TA62.
- Krysspakbryter for hallprofilstyring (‑B76 / ‑B77): Her vises den aktuelle bryterstillingen til krysspakbryteren, som brukes til hallprofilstyringen. Ved kombinasjonen av de to krysspakbryterne med seks koblingstilstander hver, kan opp til 36 posisjoner registreres.
- Refleksjonsfotoceller for krandistansering (‑B73): Her vises koblingstilstandene til refleksjonsfotocellene til krandistanseringen.
Ved krandistanseringen bremses kranen til sakte kjørehastighet (forhåndsfrakobling) eller blir stående helt (endestopp), med en gang ene innstilt avstand til til motkran blir underskredet.
For hvert koblingspunkt og hver kjøreretning brukes det da en refleksjonsfotocelle. ABUControl overvåker samtidig den normalt lukkede (NC) og normalt åpne (NO) kontakten til alle refleksjonsfotoceller.
Koblingskontakt 1 brukes for endestopp forover, koblingskontakt 2 for forhåndsfrakobling forover, koblingskontakt 3 for forhåndsfrakobling bakover og koblingskontakt 4 for endestopp bakover.
Krandistanseringen brukes ofte for å forhindre at kranen f.eks. av statiske grunner underskrider en bestemt avstand. Krandistanseringen kan også brukes sammen med kollisjonsbeskyttelsen (se krankjøring grensebryter ‑B71).
- Ekstra refleksjonsfotoceller for krandistansering (‑B74): I tillegg til ‑B73 kan hver refleksjonsfotocelle være doblet for hvert koblingspunkt og hver kjøreretning, for å øke systemets sikkerhet.
- Fotocelle for signaloverføring ved lastavhengig krandistansering (‑B78):
Hvis krandistanseringen er lastavhengig utført, sakker og stopper kranen med en gang en innstilt avstand til en motkran blir underskredet og det samtidig kjøres en last over en innstilt verdi.
For at de to styringene i kran og motkran skal kjenne til om den innstilte lasten på den andre kranen er underskredet eller overskredet, blir denne informasjonen overført med en fotocelle mellom de to kranene. Hver kran har derfor en fotocelle for overføring av frigivelsessignalet som sender og en som mottaker.
Her blir det vist hvilket signal som for øyeblikket ligger an på mottakeren. Område 1 viser frigivelsessignalet i retning forover. Område 3 viser frigivelsessignalet i retning bakover.
NC blå bakgrunn, NO grønn bakgrunn: Den innstilte lasten er underskredet. Kranen mottar et frigivelsessignal fra motkranen.
NC grønn bakgrunn, NO blå bakgrunn: Den innstilte lasten er overskredet. Kranen mottar ikke noe frigivelsessignal fra motkranen.
Lasten kan stilles inn i de utvidede parametrene. Se "Stille inn utvidede parametere for kjøreprofiler (krankjøreprofil, løpekattkjøreprofil)".
Løpekattkjøring:
Frekvensomformer løpekattkjøring ‑TA41Løpekatt-kjøregrensebryter -B51
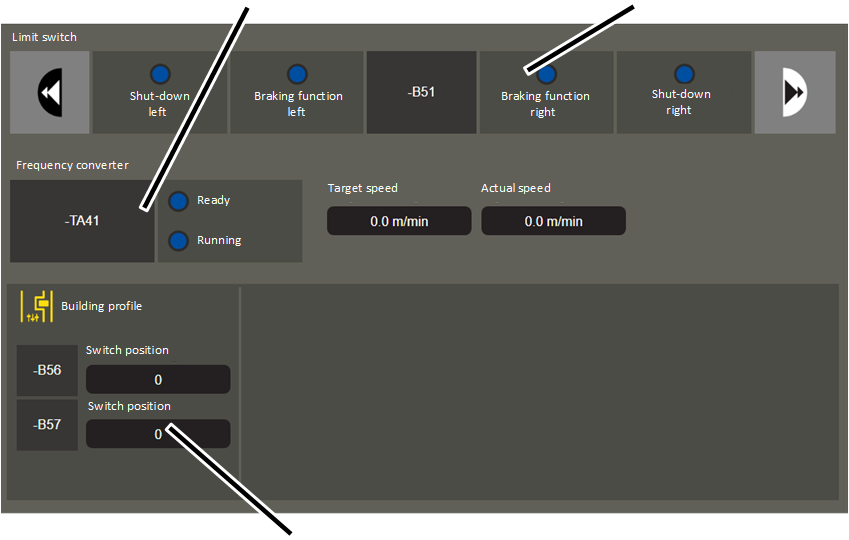
- Løpekatt-kjøregrensebryter (‑B51): Her vises bryterstillingen til løpekatt-kjøregrensebryteren.
Grønn bakgrunn: Grensebryter er ikke tilkjørt
Blå bakgrunn: Grensebryter er tilkjørt.
- Frekvensomformer løpekattkjøring (‑TA41): Her blir statusen til frekvensomformer løpekattkjøring vist:
"Ready": Frekvensomformeren er klar til drift.
"Running": Frekvensomformeren er aktiv, slik at drivanordningen dreier.
"Target speed": Hastighet som drivanordningen skal dreie med.
"Actual speed": Hastighet som drivanordningen dreier med.
- Krysspakbryter for hallprofilstyring (‑B56 / ‑B57): Her vises den aktuelle bryterstillingen til krysspakbryteren, som brukes til hallprofilstyringen. Ved kombinasjonen av de to krysspakbryterne med seks koblingstilstander hver, kan opp til 36 posisjoner registreres.
Vinsj:
Frekvensomformer vinsj ‑1TA21 og ‑2TA21Løfteendebryter ‑B31 og ‑B32
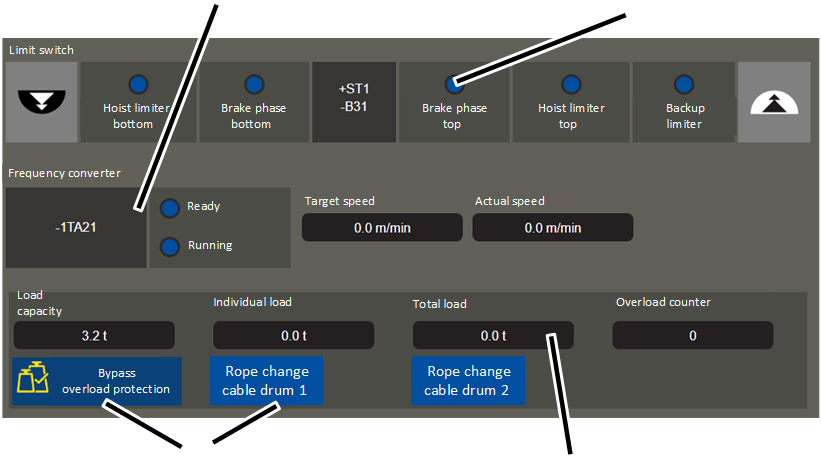
- Løfteendebryter (‑B31): Her vises bryterstillingen til løfteendebryteren.
Grønn bakgrunn: Løfteendebryter er ikke tilkjørt
Blå bakgrunn: Løfteendebryter er tilkjørt.
Ved en tvilling-løfteanordning brukes det en ekstra løfteendebryter ‑B32 for den andre vaiertrommelen.
Ved vinsj med vernebryter: Den aktuelle bryterstillingen blir kun vist mens vinsjen hever eller senker. Når vinsjen står, får koblingspunktene blå bakgrunn.
- Frekvensomformer vinsj (‑1TA21): Her vises status til frekvensomformer vinsj:
"Ready": Frekvensomformeren er klar til drift.
"Running": Frekvensomformeren er aktiv, slik at drivanordningen dreier.
"Target speed": Hastighet som drivanordningen skal dreie med.
"Actual speed": Hastighet som drivanordningen dreier med.
Ved en tvilling-løfteanordning vises det for den andre vaiertrommelen en ekstra frekvensomformer ‑2TA21.
- Lastindikering: Her vises måleresultatene til lastmålesystemet:
"Load capacity": Maksimal bærekapasitet til vinsjen
"Individual load": Aktuell målt last på vinsj
"Total load": Totallast på alle vinsjer eller på alle kraner.
"Overload counter": Antall løftebevegelser med overlast. Antallet økes alltid med 1 når vinsjen løfter en last som ligger over kranens maksimale bærekapasitet.
- Koplingsflate: Her kan du koble inn funksjoner for servicearbeider:
"Bridge hoist Overload protection": Se "Forbikoblingoverlastsikring".
"Rope change cable drum": Se "Skifte vaier".
Velge bevegelsesinnstillinger
For bevegelser av alle tre kranaksler (krankjøring, løpekattkjøring, løfting/senking) kan det velges forskjellige bevegelsesinnstillinger. Dermed kan den grunnleggende bevegelsesadferden fastsettes.
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "SERVICE" (brukernivå [2]) må være pålogget.
Valg for oppkalling av bevegelsesinnstillinger
Oversikt: Navigasjon i KranOS |
|---|
Bruker "SERVICE" 🡪 "Movement profile" |
- Logg inn med brukeren "SERVICE" (brukernivå [2]) i KranOS. Se "Logg inn og autentiser i KranOS".
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikk på menypunktet "Movement profile".
Velge bevegelsesinnstillinger
Valgfelt for bevegelsesinnstillinger
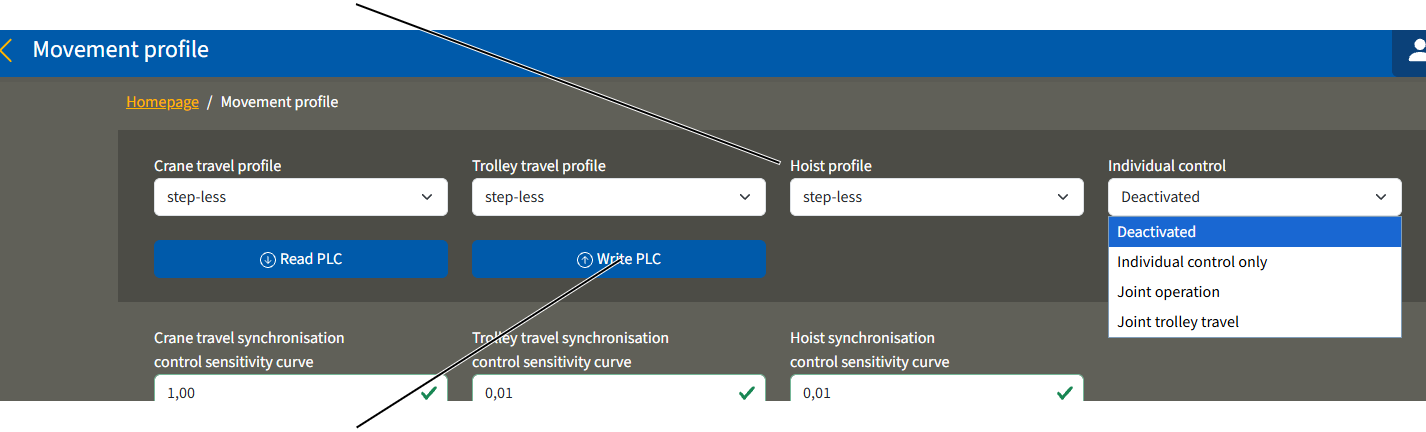
- Vinduet "Movement profile" vises.
- De aktuelle innstillingene blir vist.
- Velg ønsket bevegelsesinnstillinger i kranakselen:
- Trinnløs: Med en totrinns knapp eller mesterbryter kan drivanordningen akselereres i andre trill til en maksimal verdi, så lenge knappen holdes inne. Hvis knappen eller mesterbryteren kobles tilbake til første trinn, beholder drivanordningen den aktuelle hastigheten. Hvis du slipper knappen eller mesterbryteren, reduseres hastigheten.
- Totrinns: Med en totrinns knapp eller mesterbryter kan drivanordningen i første trinn akselereres til en fast innstilt sakte hastighet og i det andre trinnet til en fast innstilt rask hastighet.
- Analogverdi lineær: Med en proporsjonal mesterbryter kan drivanordningen akselereres og bremses trinnløst. Jo lenger mesterbryteren blir betjent, jo raskere dreier drivanordningen. Forholdet mellom mesterbryteren og drivanordningen er da lineær.
- Analogverdi S-kurve: Som før. Forholdet mellom mesterbryteren og drivanordningen er da i form av en S-kurve. Dermed er det i området ved nullpunktet til mesterbryteren (drivanordningen står) nødvendig med relativt mye bevegelse av mesterbryteren, Ved øvre og nedre anslag til mesterbryteren derimot, relativt lite. Dermed kan du først og fremst ved sakte bevegelser av kranen styre svært nøyaktig.
- Klikk på koplingsflaten "Write PLC".
Kun i tandemdrift
- Logg inn på partnerkran og still inn samme bevegelsesinnstilling i vinduet "Movement profile".
Hvis en annen bevegelsesinnstilling er stilt inn på partnerkranen, vises feilmeldingen "F0026: Tandem operation: Different driving profiles" når tandemdrift er aktivert.
Stille inn enkeltstyring for ABURemote-sender
Kun ved ABURemote "Joystick" med enkeltstyring
Ved en ABURemote-sender "Joystick" med enkeltstyring (sender med tre mesterbrytere) kan modusen til enkeltstyringen stilles inn i KranOS. Se også produkthåndbok ABURemote "Joystick".
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "CUSTOMER" (brukernivå [1]) eller "SERVICE" (brukernivå [2]) må være innlogget.
Valg for oppkalling av bevegelsesinnstillinger
Oversikt: Navigasjon i KranOS |
|---|
Bruker "CUSTOMER" eller "SERVICE" 🡪 "Movement profile" |
- Logg inn i KranOS med brukeren "CUSTOMER" (brukernivå [1] eller "SERVICE" (brukernivå [2]). Se Logg inn og autentiser i KranOS.
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikk på menypunktet "Movement profile".
Stille inn enkeltstyring
Valgfelt "Individual control"
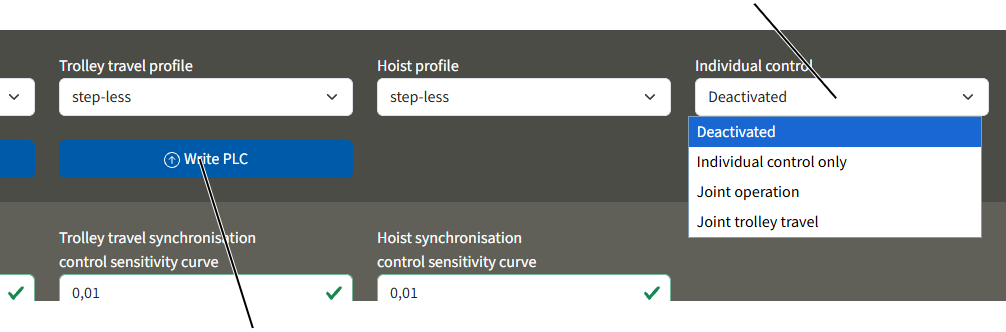
- Vinduet "Movement profile" vises.
- Den aktuelle innstillingen blir vist.
- I valgfeltet "Individual control" velges ønsket verdi:
- "Deactivated": Enkeltstyringen er utkoblet. Den midtre mesterbryteren på ABURemote-sender er uten funksjon.
- "Individual control only": Løpekattene kan styres uavhengig av hverandre. Den ene mesterbryteren på sender styrer løpekatt I, den andre mesterbryteren på senderen styrer løpekatt II. Vippebryter for felles drift er uten funksjon.
- "Joint operation": Løpekattene kan betjenes uavhengig av hverandre, som tidligere beskrevet. I tillegg kan du med vippebrytreren på senderen koble om til felles drift. Da styrer den høyre mesterbryteren begge løpekattene i felles drift, den midtre mesterbryteren er uten funksjon.
- "Joint trolley travel": Løpekattene kan betjenes uavhengig av hverandre, som tidligere beskrevet. I tillegg kan du med vippebryteren på senderen koble om til felles løpekattkjøring. Da styrer den høyre mesterbryteren felles løpekattkjøring for begge løpekattene. Vinsjene til begge løpekattene kan fortsatt styres uavhengig av hverandre med den midtre og høyre mesterbryteren.
- Klikk på koplingsflaten "Write PLC".
Merk:
Med innstilling på enkeltstyringen forlenges bremsestrekningene. Se produksjonshåndboken "ABUS-fjernstyring ABURemote-styrespak".
Forbikoble grensebryter og løftegrensebryter midlertidig
Alle alle kjøreendebrytere og løftegrensebrytere (unntatt backup-grensebryteren) kan forbikobles midlertidig, f.eks. ved reparasjoner.
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "SERVICE" (brukernivå [2]) må være pålogget.
Kalle opp vindu for bevegelsesinnstillingen
Oversikt: Navigasjon i KranOS |
|---|
Bruker "SERVICE" 🡪 "Movement profile" |
- Logg inn med brukeren "SERVICE" (brukernivå [2]) i KranOS. Se "Logg inn og autentiser i KranOS".
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikk på menypunktet "Movement profile".
Forbikoble grensebryter og løftegrensebryter
Bryter "Bypass all travel limit switches and hoist limiters"
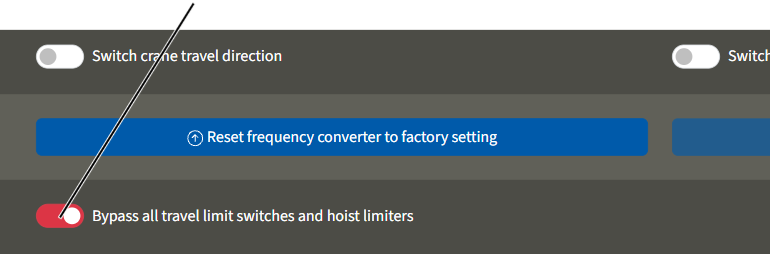
- Vinduet "Movement profile" vises.
- Klikk på bryteren "Bypass all travel limit switches and hoist limiters".
- Bryteren får rød bakgrunn.
- Alle grensebrytere (løpekatt-kjøregrensebrytere til alle løpekatter og krankjøring grensebryter i form av krysspakbrytere, avstandssensorer, refleksjonsfotoceller som forhåndsfrakobling og endestopp) og alle løftegrensebrytere (øvre og nedre løftegrensebryter til alle vinsjer) og hallprofilstyring er forbikoblet.
- Kran, løpekatter og vinsjer kan kjøres med langsom hastighet.
- Meldingen F0064 "All travel limit switches and hoist limiters bridged" blir vist.
- Forbikoblingen forblir innkoblet helt til koplingsflaten "All travel limit switches and hoist limiters bridged" igjen blir slått av.
- Forbikoblingen forblir også innkoblet når kranen blir slått av og på igjen.
Bytte om kjøreretning til kran og løpekatt
Under visse omstendigheter kan det være nødvendig å bytte om kranens eller løpekattens kjøreretning. Dette kan for eksempel være nødvendig hvis kranen ble installert annerledes enn spesifisert i planleggingsdokumentasjonen.
Alle kjøreretningsrelaterte opplysninger blir da ombyttet. Dette gjelder f.eks. tasten på senderen for fjernstyringen, samtlige visninger i KranOS, de evaluerte bevegelsesbegrensningene, som krysspakbryter og avstandssensorer, alle kjøreretningsrelaterte feilmeldinger osv.
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "SERVICE" (brukernivå [2]) må være pålogget.
Kalle opp vindu for bevegelsesinnstillingen
Oversikt: Navigasjon i KranOS |
|---|
Bruker "SERVICE" 🡪 "Movement profile" |
- Logg inn med brukeren "SERVICE" (brukernivå [2]) i KranOS. Se "Logg inn og autentiser i KranOS".
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikk på menypunktet "Movement profile".
Bytte om kjøreretning til kran og løpekatt
Bryter "Switch crane travel direction"Bryteren "Switch trolley travel direction"
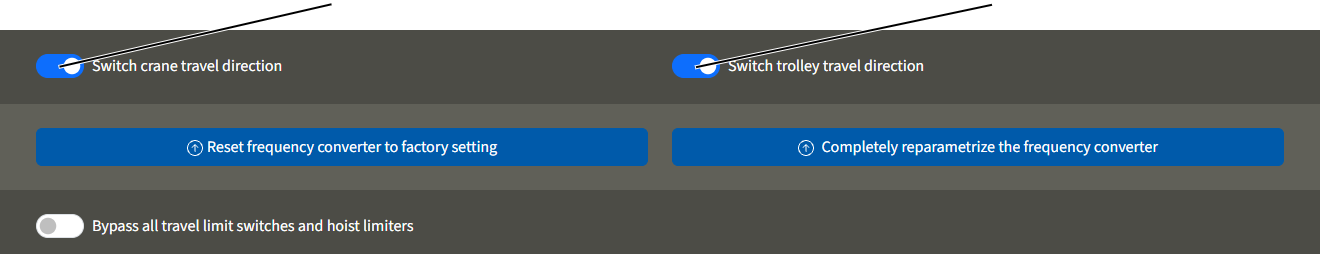
- Vinduet "Movement profile" vises.
- Klikk på bryteren "Switch crane travel direction" eller "Switch trolley travel direction".
- Bryteren får blå bakgrunn.
- All retningsrelatert informasjon for krankjøring eller løpekattkjøring byttes da om.
- Byttet av kjøreretning er konstant, og forblir også innkoblet når kranen blir slått av og på igjen.
Stille inn synkronisering
Utligningsstyringen for krankjøring, løpekattkjøring og løfting/senking er stilt inn fra fabrikken, og passende avstemt til de fleste situasjoner.
Om nødvendig kan det maksimale synkroniseringsavviket og følsomhetskurven tilpasses til forholdene i hallen.
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "SERVICE" (brukernivå [2]) må være pålogget.
Kalle opp innstillingene for synkronisering
Oversikt: Navigasjon i KranOS |
|---|
Bruker "SERVICE" 🡪 "Movement profile" |
- Logg inn med brukeren "SERVICE" (brukernivå [2]) i KranOS. Se "Logg inn og autentiser i KranOS".
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikk på menypunktet "Movement profile".
Stille inn synkronisering
"Crane travel synchronisation control sensitivity curve" og "Trolley travel synchronisation control sensitivity curve"
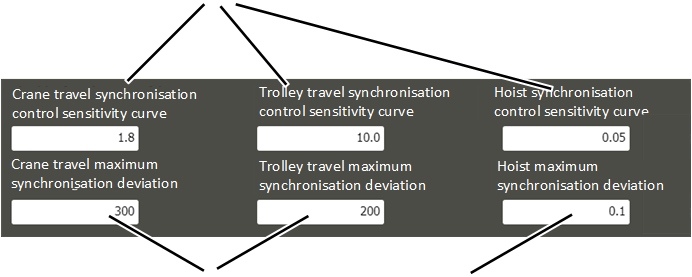
- Vinduet "Movement profile" vises.
- De aktuelle innstillingene til synkronisering blir vist.
- Følsomhetskurve for krankjøring, løpekattkjøring og løfting/senking tilpasses forsiktig i små skritt til forholdene i hallen, og testes alltid på nytt ved prøvekjøring.
Følsomhetskurven kan stilles inn mellom "0.01" og "10.0". Den minste verdien (faktor 0,01) tilsvarer trege reguleringsforhold. Med stigende faktor tiltar følsomheten til reguleringsforholdene.
- Det maksimale synkroniseringsavviket i millimeter tilpasses forsiktig i små skritt til forholdene i hallen, og testes alltid på nytt under prøvekjøring.
Det maksimale synkroniseringsavviket er den maksimale avstanden til kran, løpekatt eller lastkrok i felles drift eller i tandemdrift.
- Klikk på koplingsflaten "Write PLC".
Start kranen på nytt
Kun ved nystart-funksjon til kranen
Funksjonen "Start kran på nytt" brukes til omstart av kranen ved elektrisk frakobling av forsyningsspenningen.
For dette arbeidstrinnet er det nødvendig med tilgang fra en bærbar PC eller et nettbrett til KranOS. Brukeren "SERVICE" (brukernivå [2]) må være innlogget.
Kalle opp diagnoseside til PLS
Oversikt: Navigasjon i KranOS |
|---|
Bruker "SERVICE" 🡪 "Diagnosis PLC" |
- Logg inn med brukeren "SERVICE" (brukernivå [2]) i KranOS. Se "Logg inn og autentiser i KranOS".
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikk på menypunktet "PLC diagnosis".
Start kranen på nytt
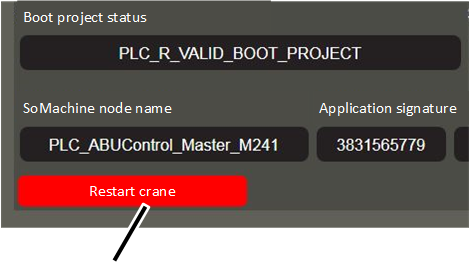
- Vinduet "PLC diagnosis" vises.
- Klikk på koplingsflaten "Restart crane".
- Driftsspenningen blir kortvarig avbrutt og slått på igjen.
- Kranstyringen blir startet på nytt.
Stille inn lastavhengige koblingspunkt
Flere funksjoner kan slås på kranen via lastavhengige koblingspunkter. Har kan du bruke utganger på kranstyringen som bytter med en gang mer enn en viss belastning løftes av kranen.
Opptil to lastavhengige koblingspunkter er tilgjengelige for kranen (totallast) og for hver vinsj. Planleggingen og den elektriske tilkoblingen av utgangene er oppdragsspesifikk. Innstillingen av lastene for hvert koblingspunkt gjøres i KranOS.
To brukseksempler for denne funksjonen er signallamper (under f.eks. 85 % av den maksimale bæreevnen lyser en grønn signallampe) eller styring av en griper (fra 10 % av maksimal bæreevne skal ikke griperen åpnes lenger).
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "SERVICE" (brukernivå [2]) må være pålogget.
Kalle opp innstilling for lastavhengig koblingspunkt
Oversikt: Navigasjon i KranOS |
|---|
Bruker "SERVICE" 🡪 "Load-controlled switching point" |
I vinduet blir kun de vinsjene vist, som faktisk er tilgjengelig på kranen. |
- Logg inn med brukeren "SERVICE" (brukernivå [2]) i KranOS. Se "Logg inn og autentiser i KranOS".
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikk på menypunktet "Load-controlled switching point".
Stille inn koblingspunkt
Lastavhengige koblingspunkter for kranLastavhengige koblingspunkter for vinsj 1
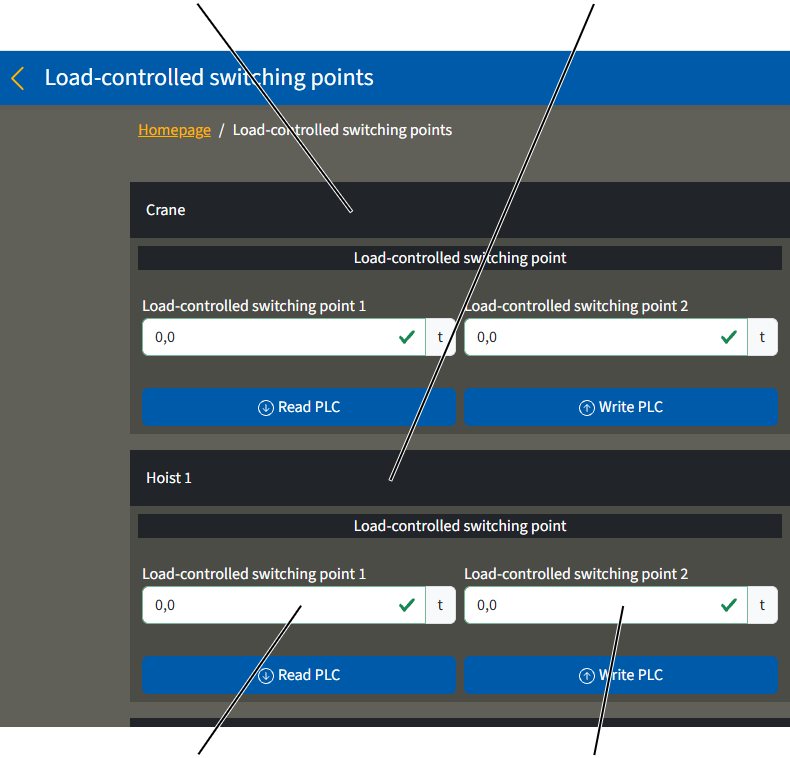
- Vinduet "Load-controlled switching points" vises.
- De aktuelle innstillingene blir vist.
- Legg inn lasten der den aktuelle utgangen skal kobles.
- Lasten kan legges inn separat for kranen (totallast begge vinsjer) og for det eller for de enkelte vinsjene.
- Man har alltid opp til to koblingspunkter tilgjengelig, som skal kunne kobles ved forskjellige laster.
- Den videre funksjonen til de lastavhengige koblingspunktene og den elektriske tilkoblingen er gitt ut fra koblingsskjemaet.
- Klikk på koplingsflaten "Write PLC".
Funksjonen til lastavhengige koblingspunkter overvåkes av PLS. For dette formålet har hver utgang fra hvert enkelt lastavhengige koblingspunkt en ekstra inngang. Så snart en utgang har koblet, må det være et signal på den aktuelle inngangen. Hvis dette signalet ikke er tilstede, vises en feilmelding. Den elektriske forbindelsen er oppdragsspesifikk og er spesifisert i koblingsskjemaet.
Stille inn vaierslakkbeskyttelse
Vaierslakkbeskyttelsen forhindrer at vaieren vikles av lenger når lasten er satt ned eller når krokblokken er festet. For dette formål avbrytes senking når den målte belastningen på lastkroken faller under en innstilt verdi. Uten en vaierslakkbeskyttelse, kan tauet vikles lengre fra vaiertrommelen, slik at det henger løst og deretter kan sette seg fast og kanskje ikke ha riktig posisjon og forspenning når det spoles tilbake på vaiertrommelen.
For lasten som måles på lastkroken, kan det tas hensyn til en lastpåslagsinnretning (f.eks. travers) slik at vekten av dette trekkes fra den målte lasten. Minimumslasten kan stilles inn i KranOS. Hvis lastindikatoren med funksjonen "Tare" ble nullstilt, blir dette derimot ikke tatt hensyn til for vaierslakkbeskyttelsen.
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "SERVICE" (brukernivå [2]) må være pålogget.
Stille inn vaierslakkbeskyttelse
Oversikt: Navigasjon i KranOS |
|---|
Bruker "SERVICE" 🡪 "Load-controlled switching point" |
- Logg inn med brukeren "SERVICE" (brukernivå [2]) i KranOS. Se "Logg inn og autentiser i KranOS".
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikk på menypunktet "Load-controlled switching point".
Stille inn vaierslakkbeskyttelse
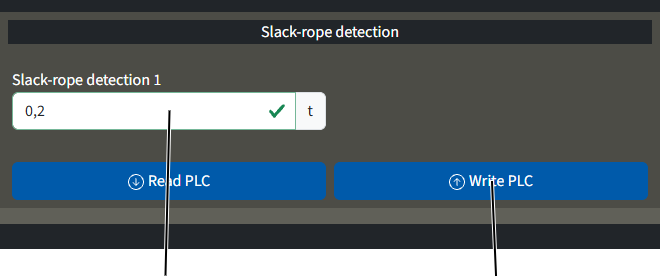
- Vinduet "Load-controlled switching points" vises.
- De aktuelle innstillingene blir vist.
- Legg inn minimumslasten, fra der senking skal avbrytes.
Her kan du f.eks. oppgi vekten av en lastpåslagsinnretning.
- Klikk på koplingsflaten "Write PLC".
Stille inn utvidede parametere for kjøreprofiler (krankjøreprofil, løpekattkjøreprofil)
Kjøreprofilene til tre kranaksene (krankjøreprofilstyring, løpekattkjøreprofilstyring) kan tilpasses egne vaner når det gjelder akselerasjons- og bremsetid og maksimal- og minimalhastighet.
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "SERVICE" (brukernivå [2]) må være pålogget.
Kalle opp parameter for kjøreinnstillinger
Oversikt: Navigasjon i KranOS |
|---|
Bruker "SERVICE" 🡪 "Crane travel" 🡪 "Crane travel profil parameter" |
Bruker "SERVICE" 🡪 "Trolley travel" 🡪 "Trolley travel profile parameter" |
- Logg inn med brukeren "SERVICE" (brukernivå [2]) i KranOS. Se "Logg inn og autentiser i KranOS".
- Velg ønsket kranaksel i hovedmenyen (f.eks. krankjøring).
- Vinduet for den ønskede kranakselen vises.
- I menyen "Innstillinger" (tre vannrette stolper) klikk på menypunktet "Crane travel profile parameter" (eller "Trolley travel profile parameter").
Stille inn parameter for kjøreinnstillinger
- Vinduet "Parameter" for den aktuelle kranakselen vises.
- De aktuelle verdiene blir vist.
- Still inn de ønskede verdiene.
HastighetAkselerasjonstid og bremsetid
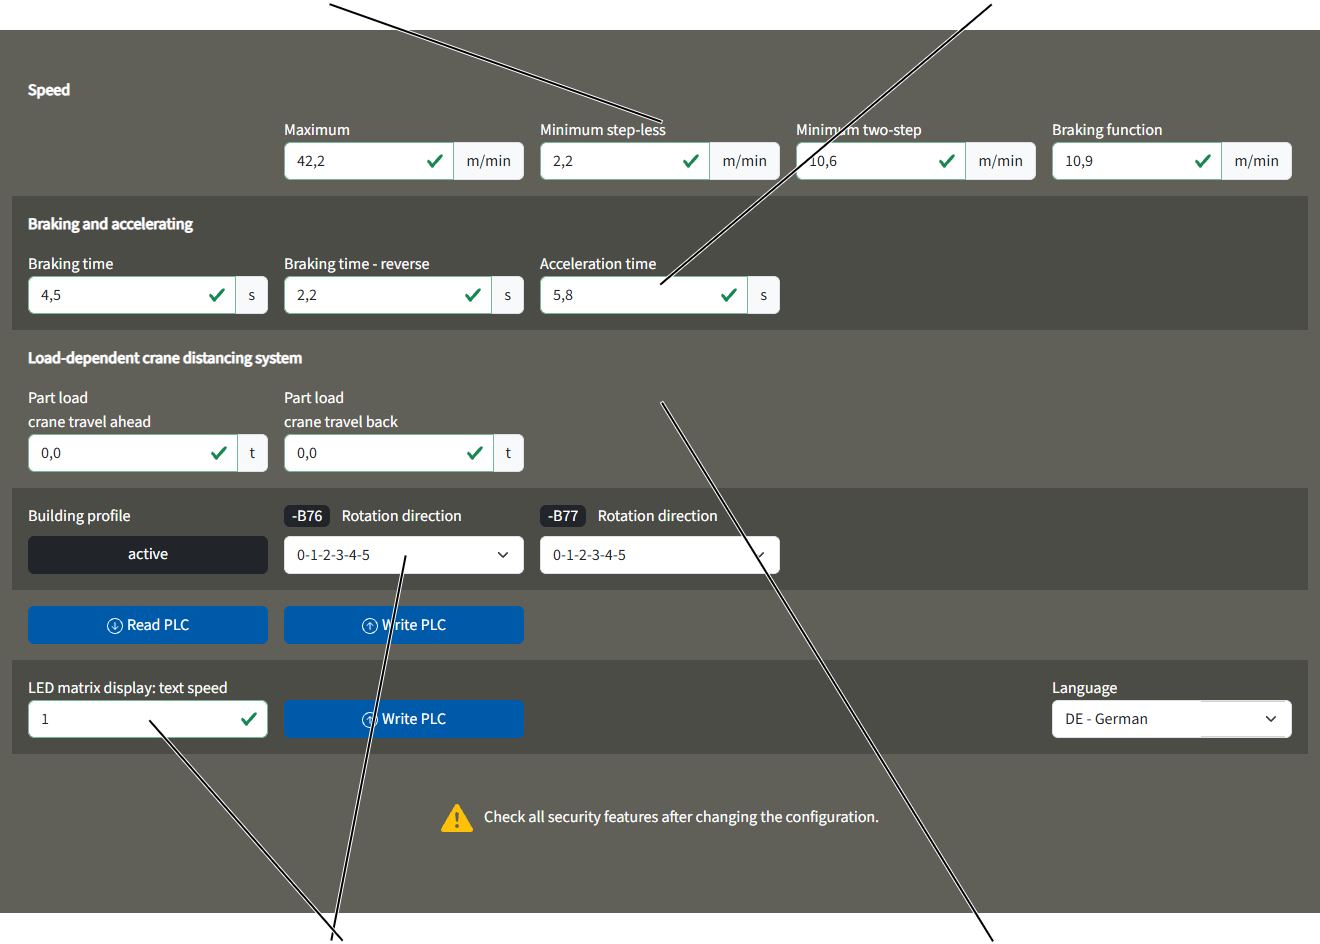
Avsnittet "Speed":
Dette avsnittet refererer til maksimal og minimal kjørehastighet til kranen (eller løpekatten) i sammenheng med de forskjellige bevegelsesinnstillingene.
Ved en lav verdi kjører kranen (eller løpekatten) saktere, ved en høy verdi raskere.
Bevegelsesinnstillingene kan velges på siden "Movement profile". Se "Velge bevegelsesinnstillinger".
- "Maksimum": Maksimal kjørehastighet til kran (eller løpekatt).
Ved trinnløse bevegelsesinnstillinger: Ved denne kjørehastigheten akselererer kranen (eller løpekatten) maksimalt, når knappen er trykket i andre trinn og holdes.
Ved totrinns bevegelsesinnstillinger: Ved denne kjørehastigheten akselererer kranen (eller løpekatten) når knappen i andre trinn trykkes og holdes.
- "Speed Minimum step-less": Dette er den minste kjørehastigheten kranen (eller løpekatten) kan kjøre i ved trinnløs kjøreprofil.
Ved denne kjørehastigheten akselererer kranen (løpekatten) maksimalt, når knappen i første trinn er trykket og holdes.
- "Minimum two-step": Dette er den minste kjørehastigheten kranen (eller løpekatten) kan kjøre i ved totrinns kjøreprofil.
Ved denne kjørehastigheten akselererer kranen (eller løpekatten) maksimalt, når knappen i første trinn er trykket og holdes.
- "Braking function": Kjørehastigheten som kranen (eller løpekatten) bremser til når grensebryteren for forhåndsfrakobling betjenes.
Avsnittet "Bremsing og akselerasjon":
Dette avsnittet refererer til bremsetiden og akselerasjonstiden til kranen (eller løpekatten) i sammenheng med de forskjellige bevegelsesinnstillingene.
Ved en lav verdi bremser eller akselererer drivverket raskere, ved en høy verdi langsommere.
Bevegelsesinnstillingene kan stilles inn på siden "Bevegelsesinnstilling". Se «Velge bevegelsesinnstillinger».
- "Braking time": Tiden som drivverket som drivverket bruker til å bremse ned fra kjørehastigheten.
Den innlagte tiden refererer da alltid til den fullstendige nedbremsingen fra maksimal kjørehastighet i henhold til typeskilt, til stillstand.
Drivverket bremser med denne verdien, når knappen slippes fra andre eller første trinn.
- "Braking time - reverse": Tiden som drivverket som drivverket ved reversering bruker til å bremse ned fra kjørehastigheten.
Den innlagte tiden refererer da alltid til den fullstendige nedbremsingen fra maksimal kjørehastighet i henhold til typeskilt, til stillstand.
Drivverket bremser med denne verdien, når knappen slippes fra andre eller første trinn og knappen direkte trykkes og holdes for motsatt retning.
- "Acceleration time": Tiden som drivverket bruker for å akselerere til kjørehastigheten.
Den innlagte tiden refererer da alltid til den fullstendige akselerasjonen fra stillstand til maksimal kjørehastighet i henhold til typeskilt.
Drivverket akselereres med denne verdien, når knappen, ved stillstand til drivverket, trykkes til første trinn, eller når knappen trykkes og holdes i andre trinn.
Flere avsnitt:
- Kun ved krankjøreprofilstyring: "Part load crane travel ahead" og "Part load crane travel back": Lasten fra hvor den lastavhengige krandistanseringen skal kobles inn. Se "Vis status for kranaksene". Lasten kan stilles inn atskilt for begge kjøreretningene.
Ved en generell (lastuavhengig) krandistansering er verdien som føres inn her, uten betydning.
- "Hallprofil": Viser om det finnes en tilgjengelig hallprofil for kranen.
- "LED matrix display: text speed": Hastighet som skriften løper gjennom LED-matrisedisplayet med. Ved en lav verdi løper skriften raskere, ved en høy verdi langsommere.
Den innstilte teksthastigheten lagres direkte i LED-matrisedisplayet og ikke i PLS. Derfor må du klikke separat på koplingsflaten "Write PLC" ved siden av innleggingsfeltet. Hvis ikke blir den aktuelle verdien, som er lagret i LED-matrisedisplayet, ikke vist her.
Språket som er stilt inn for LED-matrisevisningen kan velges via nedfellingsmenyen "Språk".
- "Rotation direction" for -B76 og -B77 (for krankjøring) eller -B56 og -B57 (for løpekattkjøring): Dreieretning for de to krysspakbryterne som brukes for hallprofilstyringen. Tallene fra 0 til 5 oppgir koblingstilstandene for krysspakbryteren. De kan leses av på krysspakbryteren med en liten pil.
Hvis krysspakbryteren er korrekt montert (montering i henhold til situasjonsplan, kapsling nede, kryss for endebryter oppe), kobler den i synkende rekkefølge gjennom koblingstilstandene (5‑4‑3‑2‑1‑0), når kranen kjøres forover eller løpekatten kjøres mot høyre.
Hvis krysspakbryteren er montert opp ned (montering i henhold til situasjonsplan, kapsling oppe, kryss for endebryter nede), kobler den i stigende rekkefølge gjennom koblingstilstandene (0‑1‑2‑3‑4‑5), når kranen kjøres forover eller løpekatten kjøres mot høyre.
Stille inn utvidede parametere for heiseverksinnstillinger
Heiseverksinnstillingen kan tilpasses egne vaner når det gjelder akselerasjons- og bremsetid og maksimal- og minimalhastighet.
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "SERVICE" (brukernivå [2]) må være pålogget.
Kall opp parameter for heiseverksinnstillinger
Oversikt: Navigasjon i KranOS |
|---|
Bruker "SERVICE" 🡪 "Hoist" 🡪 "Parameter hoist profile" |
- Logg inn med brukeren "SERVICE" (brukernivå [2]) i KranOS. Se "Logg inn og autentiser i KranOS".
- I hovedmenyen velger du ønsket vinsj (f.eks. vinsj 1).
- Vinduet for ønsket vinsj vises.
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikk på "Hoist profile parameter".
Stille inn parameter for heiseverksinnstillinger
- Vinduet "Parameter" for den aktuelle kranakselen vises.
- De aktuelle verdiene blir vist.
- Still inn de ønskede verdiene.
Avsnitt "Hastighet"
Avsnittet "Bremsing og akselerasjon"Avsnittene "Hastighet super-finløft" og "Bremsing og akselerasjon i
super-finløft"
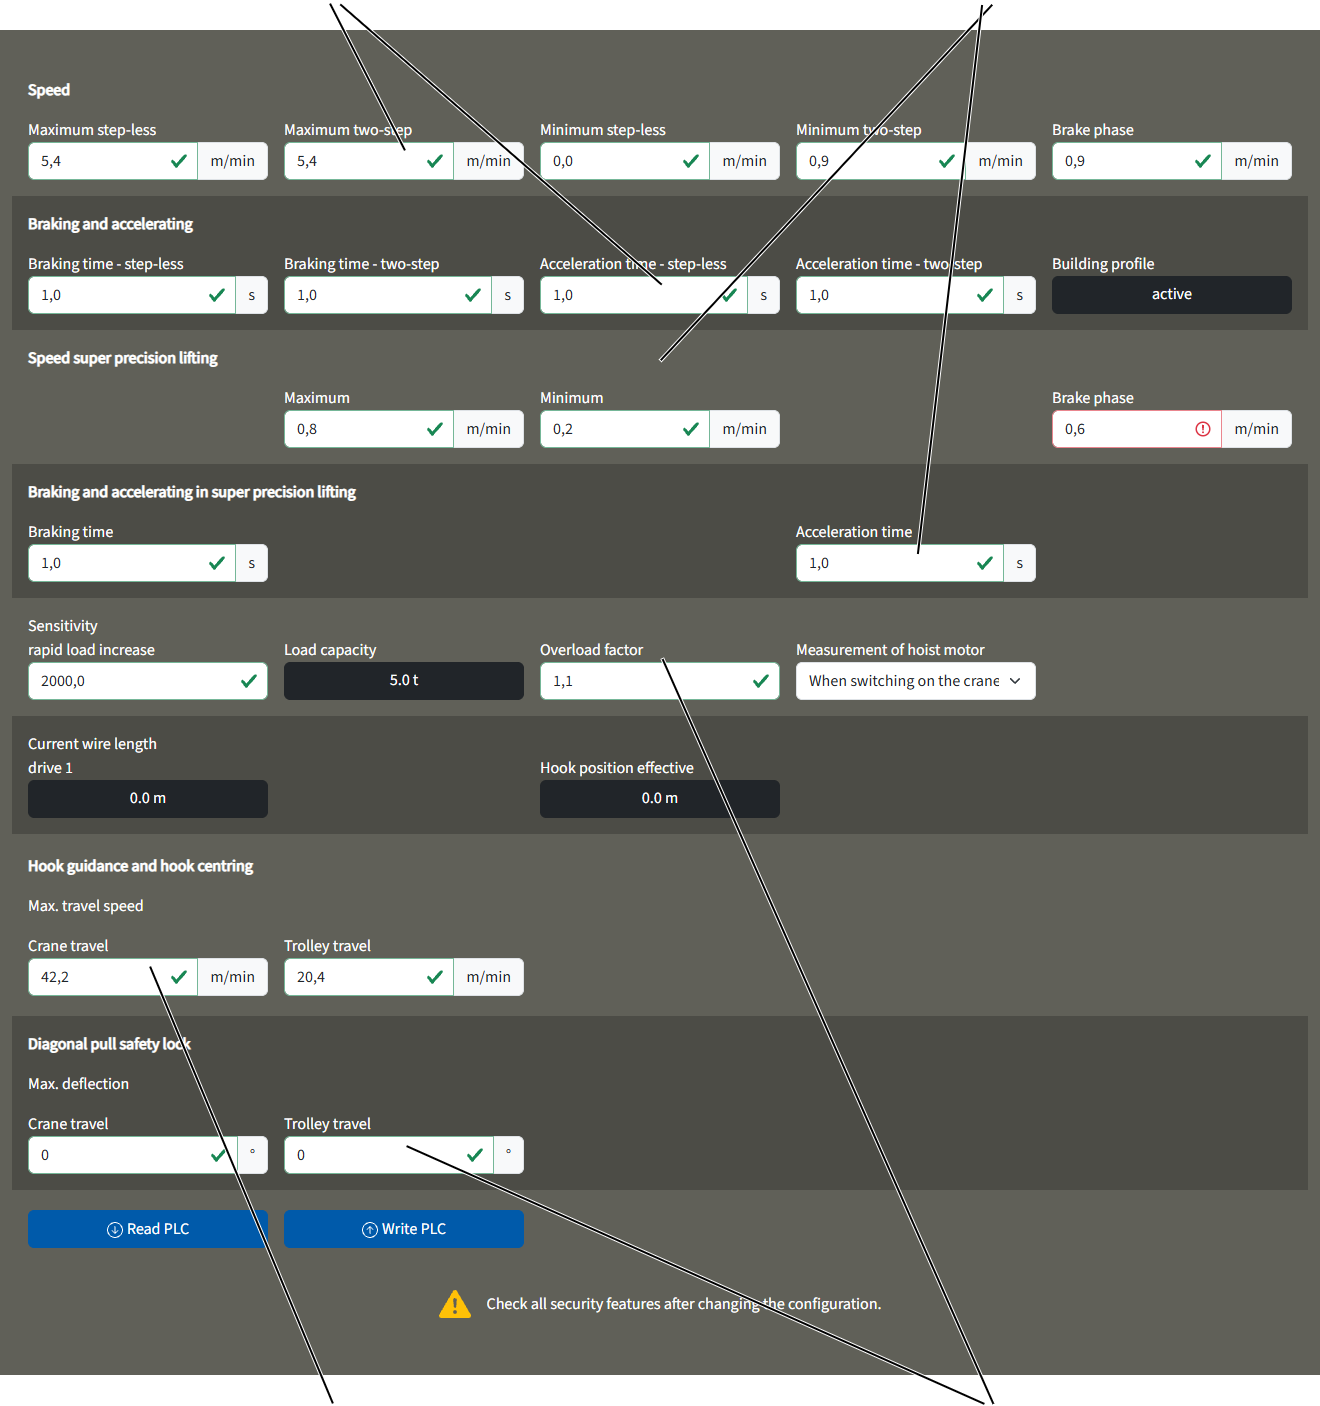
Avsnittet "Diagonal pull safety lock"
Avsnittet "Speed":
Dette avsnittet refererer til maksimal og minimal løftehastighet til vinsjen i sammenheng med de forskjellige bevegelsesinnstillingene.
Ved en lav verdi løfter/senker vinsjen langsommere, ved en høy verdi raskere.
Bevegelsesinnstillingene kan velges på siden "Movement profile". Se «Velge bevegelsesinnstillinger».
- "Maximum step-less": Maksimal løftehastighet ved trinnløs bevegelsesinnstilling.
Ved denne løftehastigheten akselererer vinsjen maksimalt når knappen trykkes og holdes i andre trinn.
Ved dobbelt løftehastighet (alternativ): Kan vinsjen løfte og senke med dobbelt løftehastighet, gjelder verdien i dette innleggingsfeltet også maksimalt mulig ekstra løftehastighet (over 100 % av løftehastigheten i henhold til typeskiltet). Løftehastigheten er oppgitt på typeskiltet til løftemotoren og i de tekniske dataene, og kan derfor forstørres til opp til det dobbelt her. Den faktisk maksimalt mulige ekstra løftehastigheten (over 100 %) er avhengig av den påhengte lasten, og reduseres automatisk ut fra påhengt last.
- "Maximum two-step": Maksimal løftehastighet ved totrinns bevegelsesinnstilling.
Ved denne løftehastigheten akselererer vinsjen når knappen trykkes og holdes i andre trinn.
Ved dobbelt løftehastighet (alternativ): Kan vinsjen løfte og senke med dobbelt løftehastighet, gjelder verdien i dette innleggingsfeltet også maksimalt mulig ekstra løftehastighet (over 100 % av løftehastigheten i henhold til typeskiltet). Løftehastigheten er oppgitt på typeskiltet til løftemotoren og i de tekniske dataene, og kan derfor forstørres til opp til det dobbelt her. Den faktisk maksimalt mulige ekstra løftehastigheten (over 100 %) er avhengig av den påhengte lasten, og reduseres automatisk ut fra påhengt last.
- "Minimum step-less": Langsomste løftehastighet ved trinnløs bevegelsesinnstilling.
Ved denne løftehastigheten akselererer vinsjen når knappen trykkes og holdes i første trinn.
- "Minimum two-step": Langsomste løftehastighet ved totrinns bevegelsesinnstilling.
Ved denne løftehastigheten akselererer vinsjen når knappen trykkes og holdes i første trinn.
- "Brake phase": Løftehastighet som vinsjen i bremsefasen bremser ned til, umiddelbart før løfteendebryteren blir betjent.
Avsnittet "Bremsing og akselerasjon":
Dette avsnittet refererer til bremsetiden og akselerasjonstiden til vinsjen i sammenheng med de forskjellige bevegelsesinnstillingene.
Ved en lav verdi bremser eller akselererer vinsjdriften raskere, ved en høy verdi langsommere.
Bevegelsesinnstillingene kan velges på siden "Movement profile". Se «Velge bevegelsesinnstillinger».
- "Braking time - step-less": Tiden vinsjdriften bremser ved trinnløs bevegelsesinnstilling.
Den innlagte tiden refererer da alltid til den fullstendige nedbremsingen fra maksimal løftehastighet i henhold til typeskilt, til stillstand.
Vinsjdriften bremser med denne verdien, når knappen slippes fra andre eller første trinn, helt til knappen igjen settes i første trinn.
Ved dobbelt løftehastighet (tillegg): Den angitte verdien henviser til løftehastigheten i henhold til typeskiltet. Ved dobbelt løftehastighet fordobles i reell krandrift også bremsetiden avhengig av lasten.
- "Braking time - two-step": Tiden vinsjdriften bremser ved totrinns bevegelsesinnstilling.
Den innlagte tiden refererer da alltid til den fullstendige nedbremsingen fra maksimal løftehastighet i henhold til typeskilt, til stillstand.
Vinsjdriften bremser med denne verdien, når knappen slippes fra andre eller første trinn.
Ved dobbelt løftehastighet (tillegg): Den angitte verdien henviser til løftehastigheten i henhold til typeskiltet. Ved dobbelt løftehastighet fordobles i reell krandrift også bremsetiden avhengig av lasten.
Med en svært liten verdi er en veldig spontan bremseadferd mulig, noe som minner om bremseoppførselen til en vinsj med beskyttelsesstyring, selv i vinsjer med frekvensomformere.
- "Acceleration time - step-less": Tiden vinsjdriften akselererer ved trinnløs bevegelsesinnstilling.
Den innlagte tiden refererer da alltid til den fullstendige akselerasjonen fra stillstand til maksimal løftehastighet i henhold til typeskilt.
Vinsjen akselereres med denne verdien, når knappen, ved stillstand til vinsjen, trykkes til første trinn, eller når knappen trykkes og holdes i andre trinn.
Ved dobbelt løftehastighet (tillegg): Den angitte verdien henviser til løftehastigheten i henhold til typeskiltet. Ved dobbelt løftehastighet fordobles i reell krandrift også akselerasjonstiden avhengig av lasten.
- "Acceleration time - two-step": Tiden vinsjdriften akselererer ved totrinns bevegelsesinnstilling.
Den innlagte tiden refererer da alltid til den fullstendige akselerasjonen fra stillstand til maksimal løftehastighet i henhold til typeskilt.
Vinsjen akselereres med denne verdien, når knappen, ved stillstand til vinsjen, trykkes til første trinn, eller når knappen trykkes og holdes i andre trinn.
Ved dobbelt løftehastighet (tillegg): Den angitte verdien henviser til løftehastigheten i henhold til typeskiltet. Ved dobbelt løftehastighet fordobles i reell krandrift også bremsetiden avhengig av lasten.
Med en svært lav verdi er veldig spontan akselerering mulig, noe som minner om akselerasjonsfunksjonen til en vinsj med beskyttelsesstyring, selv i vinsjer med frekvensomformere.
Avsnittene "Hastighet super-finløft" og "Bremsing og akselerasjon i super-finløft":
Disse avsnittene gjelder den maksimale og minimale løftehastigheten til vinsjen og bremsetiden og akselerasjonstiden i sammenheng med funksjonen super-finløft.
Med alternativet super-finløft vinsjen kobles til en spesielt sakte løftehastighet. Dermed er det mulig med en ekstremt nøyaktig posisjonering av lasten.
Ved vinsjdrift med polomkobling kobles frekvensomformeren fra viklingen for rask løftehastighet til viklingen for langsom løftehastighet ved aktivert super-finløft.
Ved vinsjdrift uten polomkobling med kun én vikling (f.eks GM7000.2) blir turtallet til løftemotoren overvåket med frekvensomformeren av en separat absoluttvinkelgiver, og dermed er fullt dreiemoment også mulig ved svært lave løftehastigheter, slik at lasten kan holdes stille selv uten brems.
Innstillingene i dette avsnittet er relatert til teknologien som faktisk brukes på kranen, dvs. både super-finløft for polomkoblbar vinsjdrift og ikke-polomkoblbar vinsjdrift.
Super-finløft kan kobles inn og ut med en sender eller på en hengebryter.
Verdiene som er oppgitt i disse avsnittene (bremsetid, maksimumshastighet, minimumshastighet, akselerasjonstid, bremsefasehastighet) gjelder når super-finløft slås på på senderen eller hengebryteren.
Betydningen til verdiene er identisk med avsnittene "Hastighet" og "Bremsing og akselerasjon".
Flere avsnitt:
- "Sensitivity Rapid load increase": Følsomheten som du bestemmer ved løfting med et rykk. Det viste tallet er en terskelverdi, som er avhengig av tid og målt last. Jo mindre tallet er, jo mer følsomt reagerer ABUControl på en hurtig lastøkning. Målingen av den hurtige lastøkningen skjer prinsipielt 50 ms etter at du trykker løfte-knappen. Hvis en raskere lastøking registreres, bremser heiseverket ned til langsom løftehastighet, beholder den langsomme løftehastigheten i 2 sekunder og akselererer da videre, hvis knappen holdes i trinn 2 fortsatt.
- "Load capacity": Maksimal bærekapasitet til vinsjen.
- "Overload factor": Faktor (antall ganger) til maksimal bærekapasitet, hvor overlast-sikringen blir aktivert.
- "Measurement of hoist motor": Her stilles det inn om løftemotoren skal måles eller ikke ved innkobling av kranen. Under målingen testes bestemte elektriske verdier for løftemotoren med en teststrøm, sammenlignes med måleresultatene fra første oppstart av kranen ved igangkjøring og frekvensomformeren stilles inn i henhold til dette. På denne måten kan frekvensomformeren tas hensyn til den termiske tilstanden til løftemotoren under drift. Vanligvis er målingen aktiv når kranen er koblet inn. Ved eldre frekvensomformere (ATV32) kan det være nødvendig å deaktivere målingen og parameterinnstille frekvensomformeren på nytt.
- "Current wire length Drive 1": Lengden til hele vaieren, som for øyeblikket er rullet av vaiertrommelen til festepunktet.
Ved tvilling-løfteanordning: I tillegg vises også "Current wire length Drive 2". Verdien som vises, er da alltid lengden på vaieren som har blitt rullet av vaiertrommelen frem til utligningsvaierrullen (midtre styrerull oppe på vaiertrekket eller på krokblokken).
- "Hook position effective": Krokposisjon (avstanden fra midten av vaiertrommelen til midten av styrerullen til krokblokken) basert på vaierlengde. Her blir det også tatt hensyn til innskjæringen og, ved tvilling-løfteanordninger, begge vaiertromlene.
Kun ved vinsjer med beskyttelsesstyring
Avsnittene "Speed", "Braking and accelerating", "Speed super precision lifting", "Braking and accelerating in super precision lifting" samt valgfeltet "Measurement of hoist motor" vises i KranOS, men angitte verdier blir ikke evaluert.
Ved en vinsj med beskyttelsesstyring, blir de langsomme og raske viklingene på løftemotoren koblet av reléer. Hastighet, bremsetid og akselerasjonstid bestemmes av de fysiske egenskapene til løftemotoren og styres ikke av en frekvensomformer.
Avsnittet "Hook guidance and hook centring"
- "Max. travel speed" Her stiller du inn maksimal kjørehastighet for krankjøring og løpekattkjøring ved aktiv krokføring og kroksentrering.
Avsnittet "Diagonal pull safety lock":
- "Max. deflection": Her stiller du inn hvor stor det maksimale avviket (i grader) for vaieren kan være ved krankjøring og løpekattkjøring. hvis denne verdien overskrides, stopper hele kranen eller bare løftebevegelsen.
Skråtrekksikringen er bare tilgjengelig hvis kranen er utstyrt med en hellingssensor og hvis kalibreringen er ferdig (se "Kalibrere hellingsmåleren").
Aktivere og deaktivere pendeldemping
For at pendeldempingen skal fungere riktig, må lengden til festemidlet stilles inn riktig.
Både inn- og utkobling og innstillingen av pendeldempingen kan gjennomføres komfortabelt og raskt via ABURemote-senderen. Se produkthåndbok "ABURemote".
Alternativt kan pendeldempingen også kobles inn og ut og stilles inn i KranOS. Hvis pendeldempingen er koblet inn i KranOS, må den også kobles ut der. Innstillingen i KranOS er uavhengig av ABURemote-sender og vises ikke der.
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "SERVICE" (brukernivå [2]) må være pålogget.
Kalle opp pendeldemping
Oversikt: Navigasjon i KranOS |
|---|
Bruker "SERVICE" 🡪 "Hoist"🡪 "Hoist profile parameter" 🡪 "Sway control parameter" |
- Logg inn med brukeren "SERVICE" (brukernivå [2]) i KranOS. Se "Logg inn og autentiser i KranOS".
- I hovedmenyen velger du ønsket vinsj (f.eks. vinsj 1).
- Vinduet for ønsket vinsj vises.
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikk på menypunktet "Hoist profile parameter".
- Vinduet "Hoist profile parameter" vises.
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikk på menypunktet "Sway control parameter".
Stille inn og aktivere pendeldemping
Innleggingsfelt "Lifting tackle"
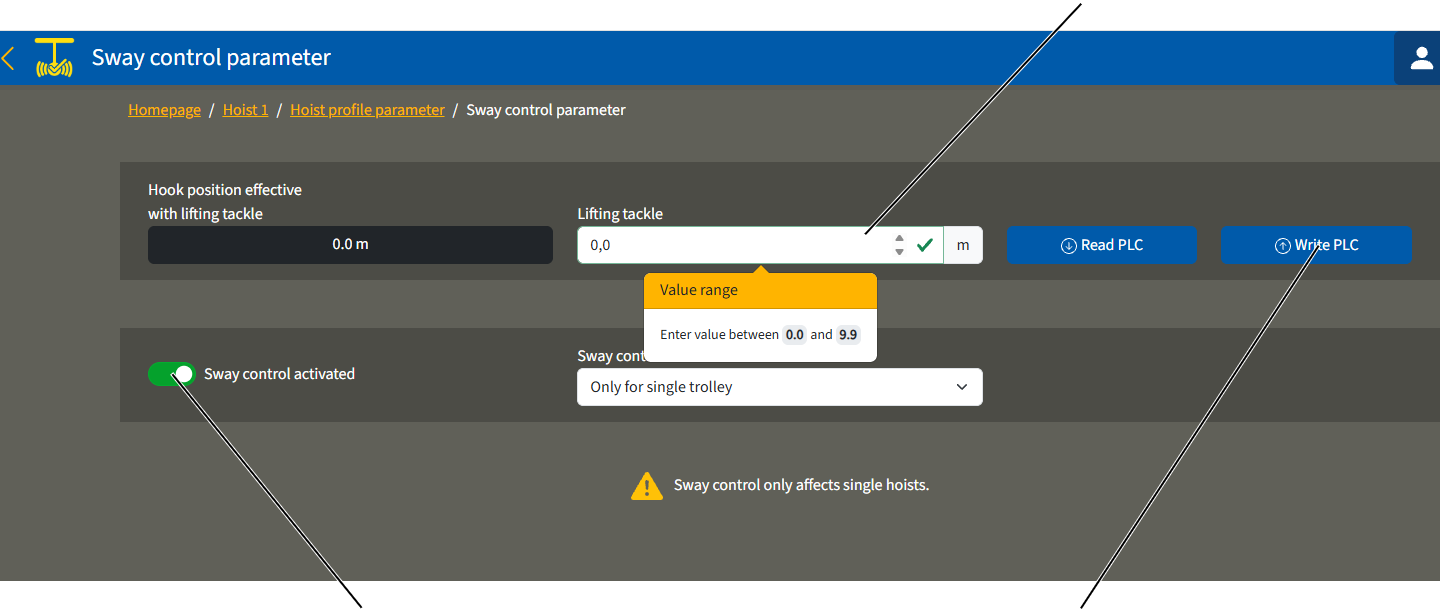
- Vinduet "Sway control parameter" vises.
Legg inn lengden på festemidlet:
- I innleggingsfeltet "Lifting tackle" legger du inn avstanden mellom lastkroken og tyngdepunktet til lasten. Dermed tar du hensyn til lengden til festemidlet.
Se også produkthåndboken "ABUS-fjernstyring ABURemote".
- Klikk på koplingsflaten "Write PLC".
Slå på pendeldemping:
- Klikk på bryteren "Sway control".
- Bryteren får grønn bakgrunn.
- Pendeldempingen er nå aktivert.
Slå av pendeldemping:
- Klikk på bryteren "Sway control".
- Bryteren har ikke lenger grønn bakgrunn.
- Pendeldempingen er nå deaktivert.
Frigi pendeldemping for flere løpekatter
Pendeldempingen fungerer først og fremst kun ved en enkelt vinsj eller ved en kran med flere løpekatter i enkeltstyring, når den ikke benyttede løpekatten står i parkeringsposisjon (øvre løftegrensebryter tilkjøres uten lastkrok).
Ved felles drift av flere løpekatter eller i tandemdrift må pendeldempingen deaktiveres hver for seg.
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "SERVICE" (brukernivå [2]) må være pålogget.
Kalle opp pendeldemping
Oversikt: Navigasjon i KranOS |
|---|
Bruker "SERVICE" 🡪 "Hoist"🡪 "Hoist profile parameter" 🡪 "Sway control parameter" |
- Logg inn med brukeren "SERVICE" (brukernivå [2]) i KranOS. Se "Logg inn og autentiser i KranOS".
- I hovedmenyen velger du ønsket vinsj (f.eks. vinsj 1).
- Vinduet for ønsket vinsj vises.
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikk på menypunktet "Hoist profile parameter".
- Vinduet "Hoist profile parameter" vises.
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikk på menypunktet "Sway control parameter".
Frigi pendeldemping for enkelt løpekatt eller for flere løpekatter
Nedfellingsmeny "Sway control available"
- Vinduet "Sway control parameter" vises.
- Frigi pendeldemping:
- "Only for single trolley": Pendeldempingen kan kun aktiveres ved en enkelt vinsj eller ved en kran med flere løpekatter i enkeltstyring, når den ikke benyttede løpekatten står i parkeringsposisjon (øvre løftegrensebryter er tilkjørt av lastkroken).
- "Single and multiple trolleys (joint operation)": Pendeldempingen kan aktiveres ved en enkelt vinsj, ved en kran med flere løpekatter i enkeltstyring eller i felles drift og ved to kraner i tandemdrift.
Merknader for pendeldemping for flere løpekatter:
Beregningen av pendeldempingen fungerer bare riktig når flere løpekatter kjøres sammen eller i tandemdrift hvis kranføreren tar hensyn til disse betingelsene:
- Kran og løpekatter må ha samme konstruksjon og størrelse.
- Lasten må være korrekt festet:
Krokposisjon
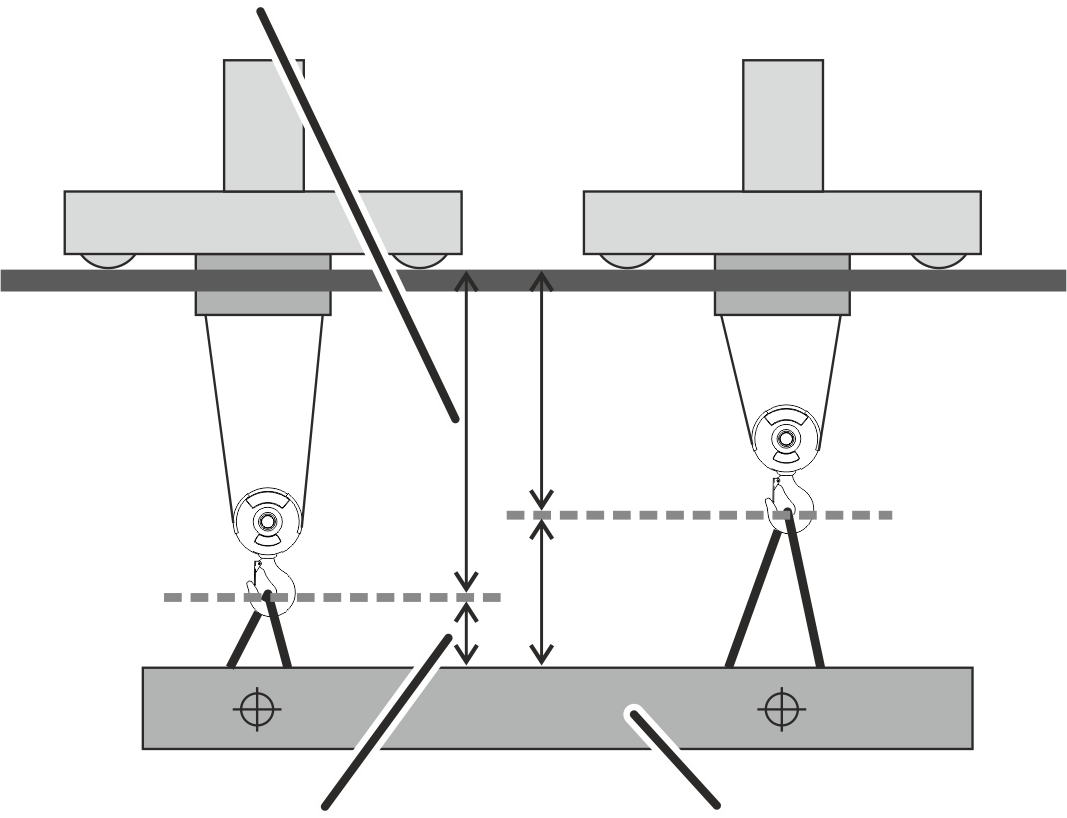
Krokposisjon
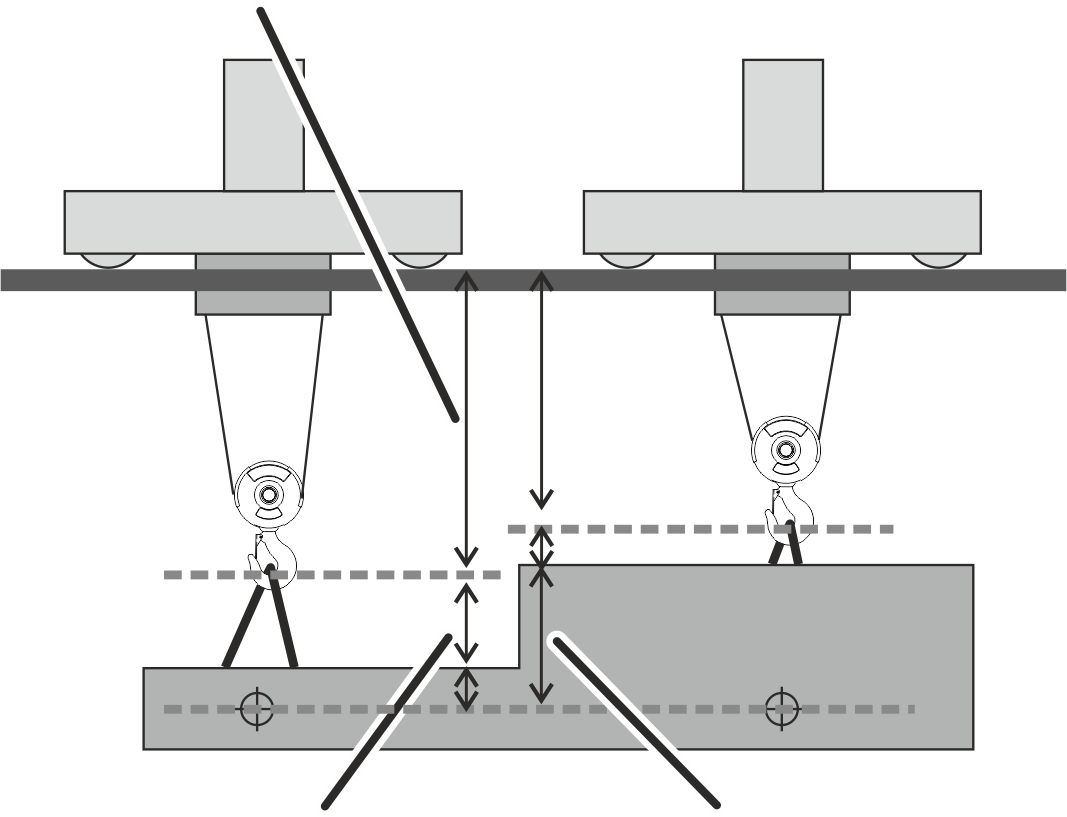
- Lengden på festemidlet må være lagt inn:
Ved felles drift av flere løpekatter, må lengden til festemidlet til løpekatt 1 legges inn.
I tandemdrift må lengden til festemidlet til første kran legges inn. Den første kranen har IP-adressen 192.168.1.1
Stille inn krokassistentene (krokføring og kroksentrering)
Med krokføringen kan lastkroken beveges manuelt. Både kranen og løpekatten beveger seg i den retningen lastkroken svinges eller trekkes.
Med kroksentrering stiller lastkroken seg automatisk loddrett over lasten når denne er festet og løftes. På denne måten unngås skråtrekk av lasten.
En hellingsmåler på festepuntktraversen eller på løpekattrammen måler avviket for vaieren.
Merk:
Kroksentreringne er en hjelplefunksjon. Ansvaret ligger fortsatt hos kranføreren. Kranføreren skal i prinsippet passe på at lasten ikke løftes med skråtrekk.
Oversikt: Navigasjon i KranOS |
|---|
Bruker "SERVICE" 🡪 "Movement profile" |
- Logg inn med brukeren "SERVICE" (brukernivå [2]) i KranOS. Se "Logg inn og autentiser i KranOS".
- I menyen "Innstillinger" (tre vannrette stolper) klikker du på menypunktet "Movement profile".
- Vinduet "Movement profile" vises.
Aktivere/deaktivere krokføringen/kroksentreringen
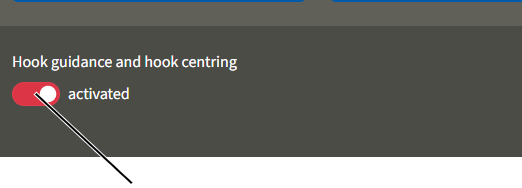
- Med bryteren "Hook guidance and hook centring" kan du aktivere eller deaktivere funksjonen.
- Bryteren får rød bakgrunn.
Aktivere/deaktivere bryter "Hook guidance and hook centring"Følsomhet for krokføringen
og kroksentreringen
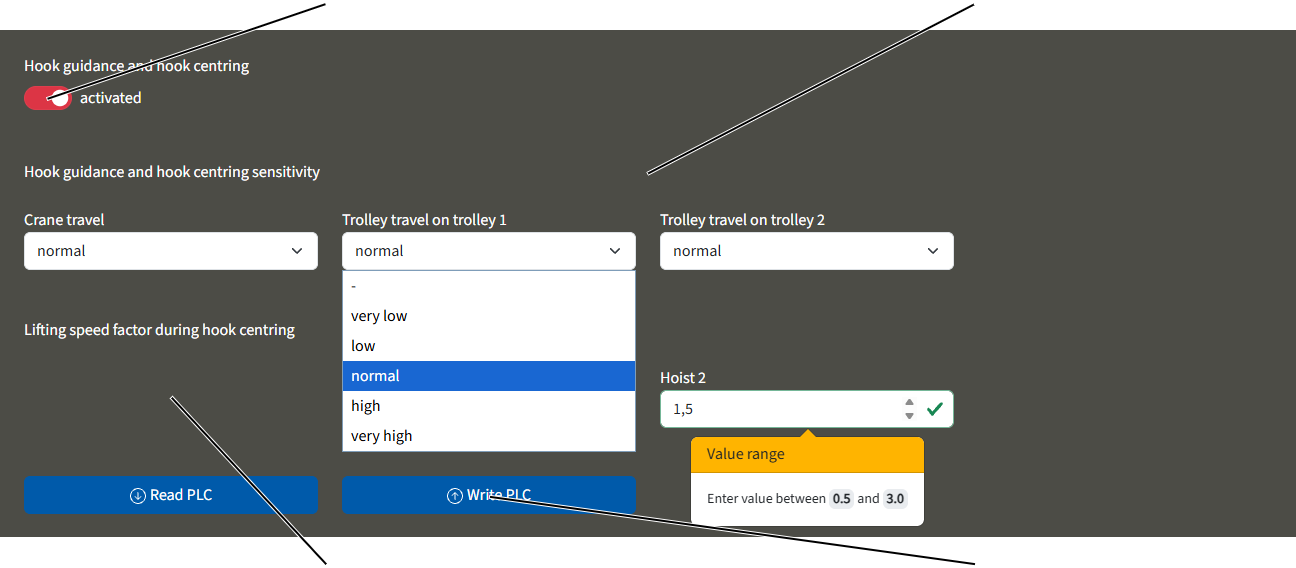
Stille inn følsomhet
- Via den aktuelle nedfellingsmenyen stiller du inn følsomheten for krokassistentene for krankjøring og løpekattkjøring.
- Klikk på koplingsflaten "Write PLC" og forsikre deg om at parameterne har blitt overtatt i KranOS.
Stille inn faktor for løftehastighet
Via faktoren for løftehastighet kan det stilles inn hvor fort vinsjen løfter ved aktiv kroksentrering. Verdien som er oppført, må ligge mellom 0,5 og 3,0.
- I innleggingsfeltet for "Lifting speed factor during hook centring" klikker du på den aktuelle vinsjen.
- Oppgi ønsket verdi.
Verdi 1 tilsvarer løftehastigheten for bremsefasen nøyaktig. Ved verdier under 1, blir løftehastigheten saktere enn den innstilte bremsefasen. Ved verdier over 1 blir løftehastigheten raskere enn bremsefasen. Se også "Stille inn utvidede parametere for heiseverksinnstillinger".
- Klikk på koplingsflaten "Write PLC".
- Verdien er lagret.
Merk:
Hvis faktoren er stilt inn for høyt, kan det hende at lasten løftes før løpekatten har blitt sentrert over lasten. Dette vil føre til at lasten pendler.
Tilpasse punkter for posisjoneringsstyringen
I KranOS kan enkelte punkter for posisjoneringsstyringen tilpasses i ettertid, hvis de har blitt programmert i innlæringsmodus med ABURemote tidligere. Se produkthåndboken ABURemote "Positioning control in ABUControl: Teach individual points". Senere tilpasning er mulig for den lineære posisjonsstyringen LIN og den manuelle posisjonsstyringen. For punkt-til-punkt-posisjoneringsstyringen PTP er ikke dette mulig, da punktene innenfor ruten ikke kan tilpasses.
Totalt kan det opprettes 127 posisjoner for den lineære posisjoneringsstyringen LIN og den manuelle posisjoneringsstyringen.
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "SERVICE" (brukernivå [2]) må være pålogget.
Beregne lengde på kranbane:
For å kunne opprette posisjoner for posisjoneringsstyringen må lengden på kranbanen være kjent. Hvis den ikke er kjent, kan lengden på kranbanen beregnes i KranOS.
Lengden på kranbanen må også beregnes hvis kranbanen overskrider en lengde på 262 m.
Oversikt: Navigasjon i KranOS |
|---|
Bruker "SERVICE" 🡪 "Positioning control" |
- Logg inn med brukeren "SERVICE" (brukernivå [2]) i KranOS. Se "Logg inn og autentiser i KranOS".
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikker du på menypunktet "Positioning control".
- Vinduet "Positioning control" vises.
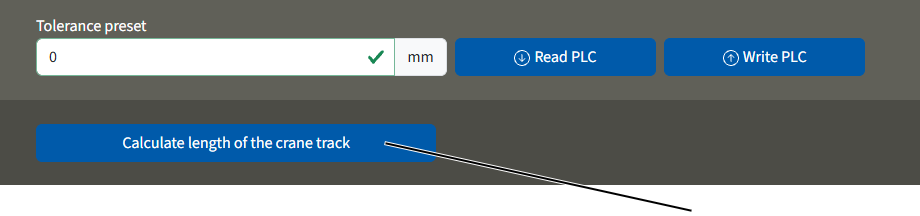
- Kjør kranen så midt i hallen som mulig.
- Klikk på koplingsflaten "Calculate length of the crane track".
- Lengden på kranbanen beregnes og lagres.
Avstandssensorene: De målte verdiene for avstandssensorene i begge retninger langs kranbanen legges til.
Målesystem for absoluttverdi: Absoluttverdien for kranen langs målesystemet lagres.
Ved flere overlappende målesystemer for absoluttverdi: Absoluttverdien for kranen lagres og området hvor de to målesysteme overlapper, trekkes fra.
Stille inn toleranse
Toleransen for posisjoneringsstyringen i forhold til de enkelte posisjonene kan stilles inn i KranOS. Dermed fastsettes det hvor mye lastkroken kan avvike ved tilkjøring av de innlærte posisjonene. Når det opprettes en ny posisjon, overtas en tidligere standardverdien automatisk i KranOS.
Oversikt: Navigasjon i KranOS |
|---|
Bruker "SERVICE" 🡪 "Positioning control" |
Felt "Tolerance preset"Koplingsflate
"Write PLC"
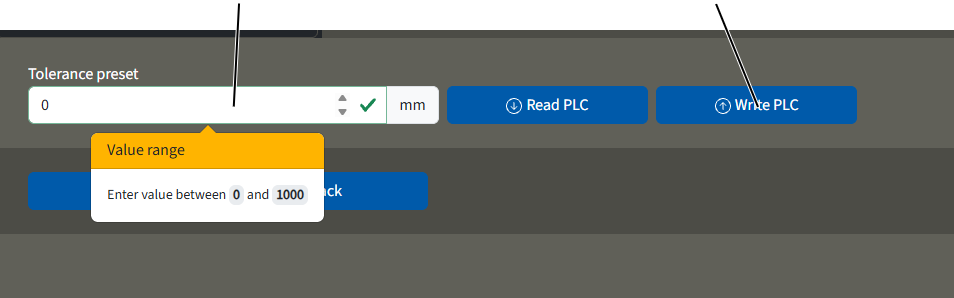
- Logg inn med brukeren "SERVICE" (brukernivå [2]) i KranOS. Se "Logg inn og autentiser i KranOS".
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikker du på menypunktet "Positioning control".
- Oppgi ønsket verdi i feltet "Tolerance preset":
Toleransen som er oppført, skal være minst 10 mm. Ved lavere verdier ville kranen ellers bli kjørt så nøyaktig mot posisjonen at den kunne passere det innstilte punktet igjen med én gang, noe som kan føre til rykking ved posisjonen.
Opprette/behandle posisjon
Innleggingsfelt "Positioning control saved positions"Koplingsflate "Teach-in position"
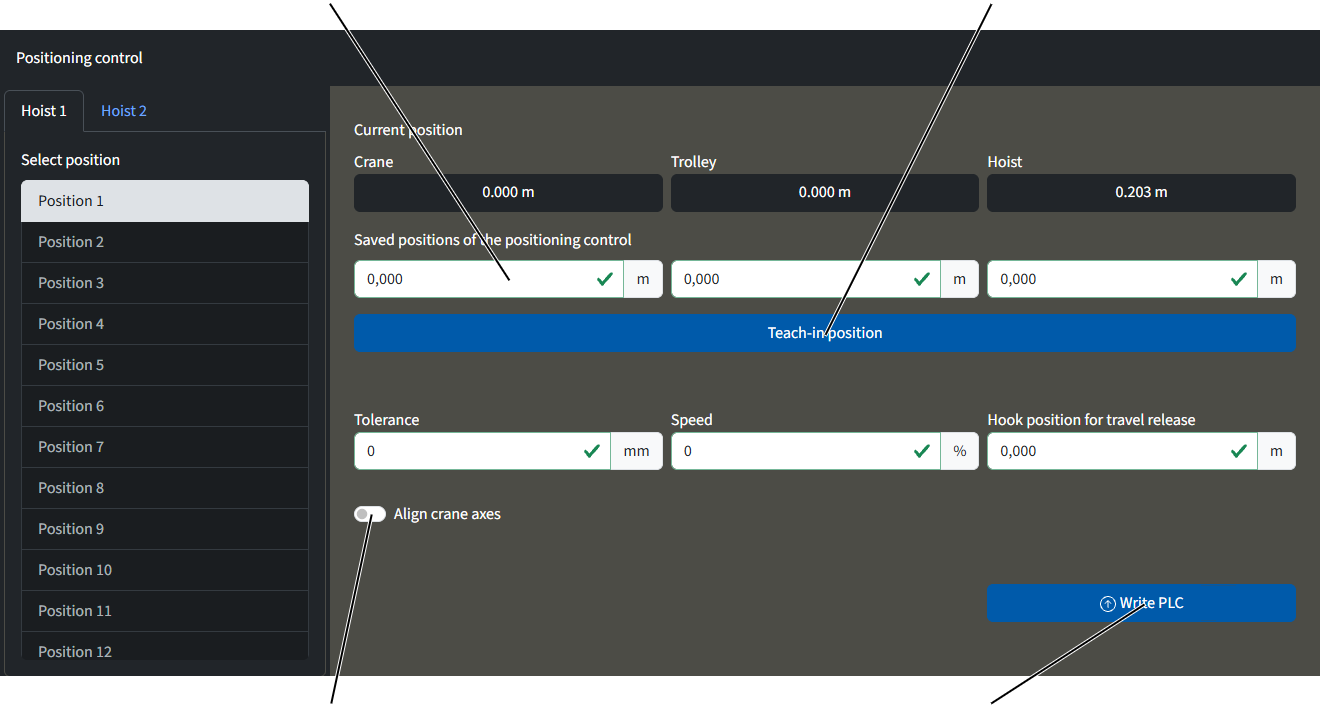
- Velg vinsj og posisjon.
- Innleggingsfeltene for den valgte vinsjen har hvit bakgrunn. Verdiene kan kun tilpasses i disse feltene.
- Opprett eller tilpass verdier for posisjonen.
eller
Klikk på koplingsflaten "Teach-in position".
- De aktuelle verdiene for posisjonen til kranen, løpekatten og vinsjen overtas i visningen.
Endrede verdier fremheves med en oransje ramme.
- Klikk på koplingsflaten "Write PLC".
- Verdiene er lagret.
Merk:
Når verdien for "Speed" oppgis, endres alle hastigheter, både kjøre- og bremsehastigheter for kran- og løpekattkjøring og løfte- og senkehastighet for vinsjen ved posisjonering!
Opprette punkter for hallprofilstyringen
Ved hallprofilstyring over kranposisjon kan enkelte punkter for hindringen opprettes i KranOS eller tilpasses. For hallprofilstyring med krysspakbrytere er ikke dette mulig. Der kan hindringene kun tilpasses ved hjelp av ABUS. Se "ABUS-service".
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "SERVICE" (brukernivå [2]) må være pålogget.
Oversikt: Navigasjon i KranOS |
|---|
Bruker "SERVICE" 🡪 "Movement profile" 🡪 "Building profile (via crane position)" |
- Logg inn med brukeren "SERVICE" (brukernivå [2]) i KranOS. Se "Logg inn og autentiser i KranOS".
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikk på menypunktet "Movement profile".
- I bevegelsesinnstillingen: I menyen "Innstillinger" (tre vannrette stolper) klikker du på menypunktet "Building profile (via crane position)".
Opprett hindring på nytt
En hindring vises kasseformet med to hjørnepunkter. Ett hjørnepunkt er nede/foran/venstre, det andre er oppe/bak/høyre.
Dersom en hindring er mer kompleks, kan den settes sammen av flere blokker og alltid opprettes via de to hjørnepunktene. Det må tas hensyn til at blokkene overlapper hverandre for å tilpasse toeransen for målesystemene.
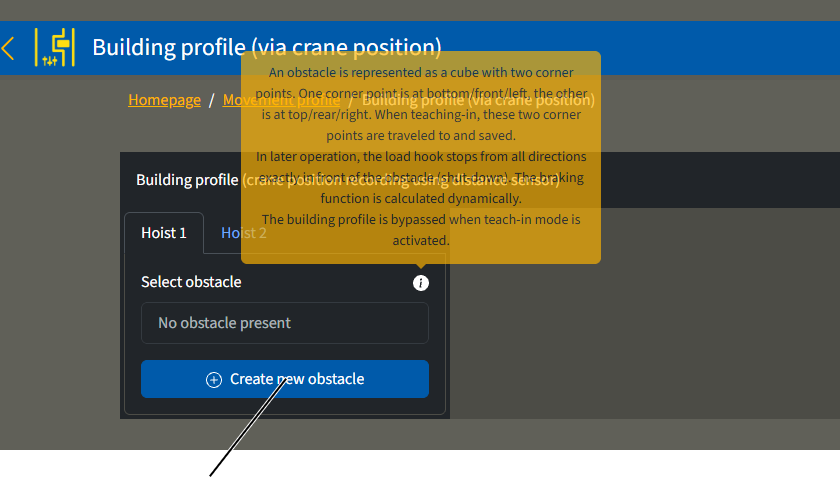
- Klikk på koplingsflaten "Create new obstacle".
- Til høyre vises oversikten over den aktuelle posisjonen samt Innleggingsfeltene for hindringen.
Lagre hjørne nede/foran/venstre:
Aktuell posisjonKoplingsflate "Adopt current position"
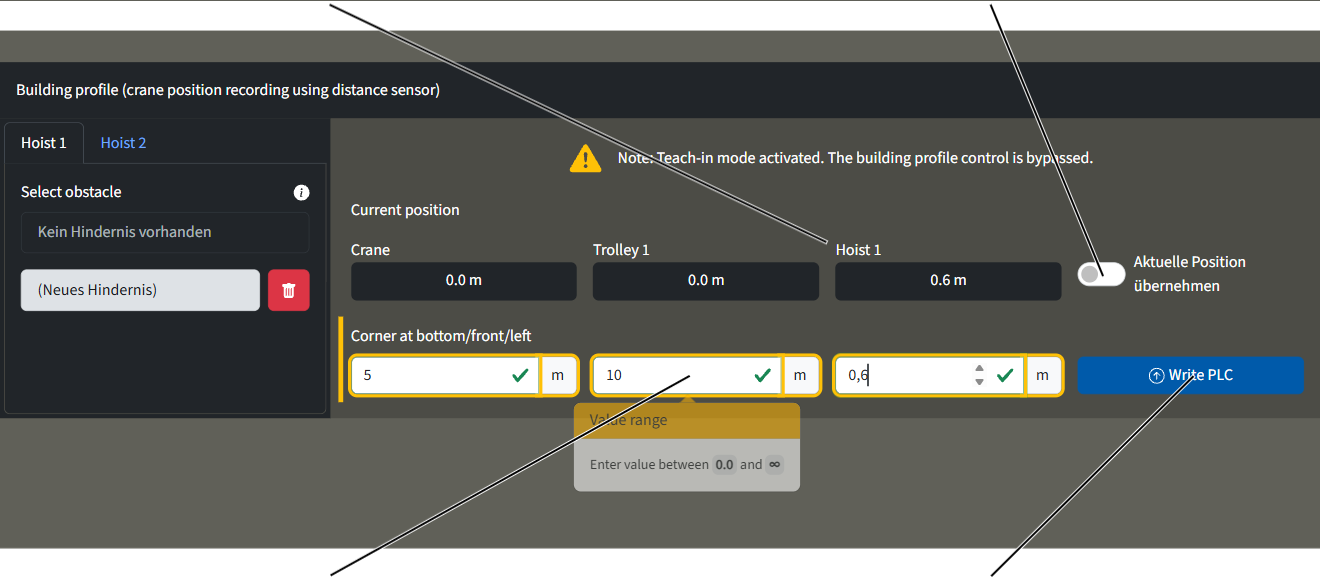
- Klikk enten på koplingsflaten "Adopt current position.
Eller
Oppgi verdiene for hjørne nede/foran/venstre i innleggingsfeltene.
- Klikk på koplingsflaten "Write PLC".
- Hjørnet nede/foran/venstre er lagret og innleggingsfeltene for hjørnet oppe/bak/høyre vises.
Lagre hjørne oppe/bak/høyre:
Avbryte oppretting av hindring
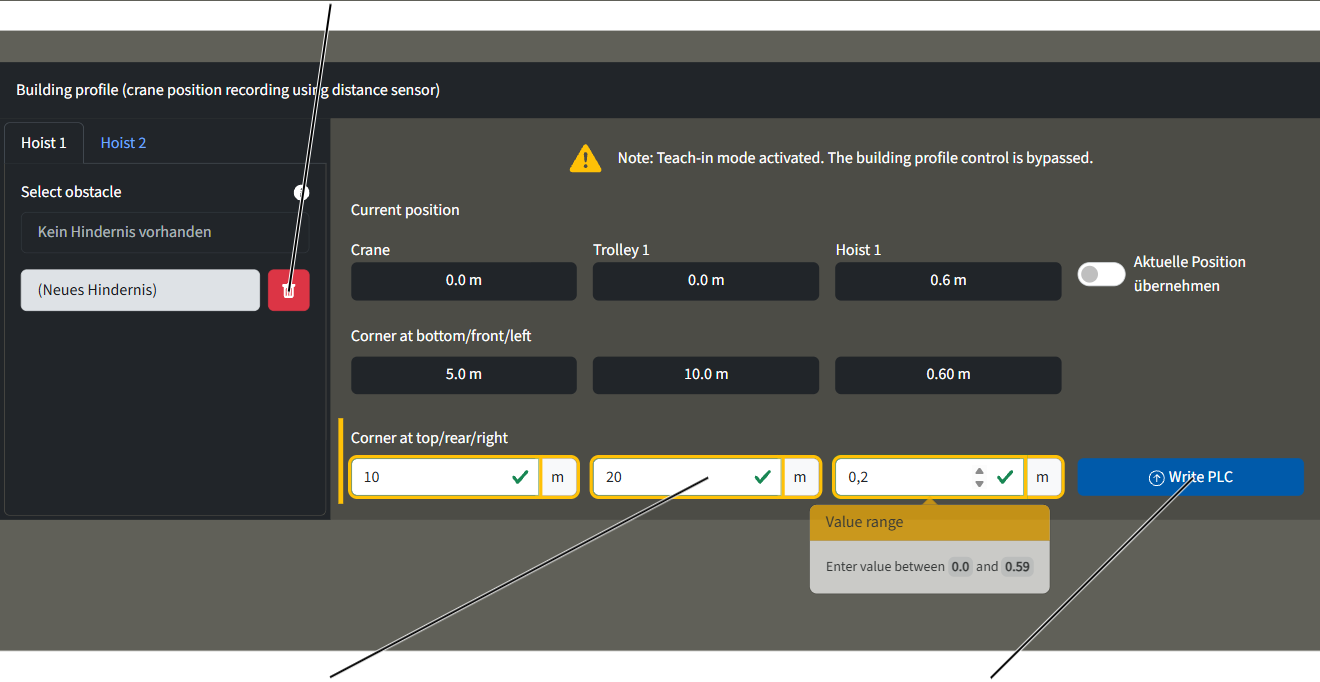
- Klikk enten på bryteren "Adopt current position".
Eller
Oppgi verdiene for hjørne oppe/bak/høyre i inntatingsfeltene.
- Klikk på koplingsflaten "Write PLC".
- Hindringen er lagret og vises til venstre i spalten.
Merk:
Hindringen er lagret og opprettet først etter omstart av kranen.
Kopiere, tilpasse eller slette hindringen
For å kunne kopiere, tilpasse eller slette en hindring må det opprettes en hindring på forhånd. Se "Opprette punkter for hallprofilstyringen".
- Velg vinsj.
- Velg hindring.
- Verdiene for hindringen vises.
Koplingsflate "Copy obstacle"Koplingsflate "Delete obstacle"
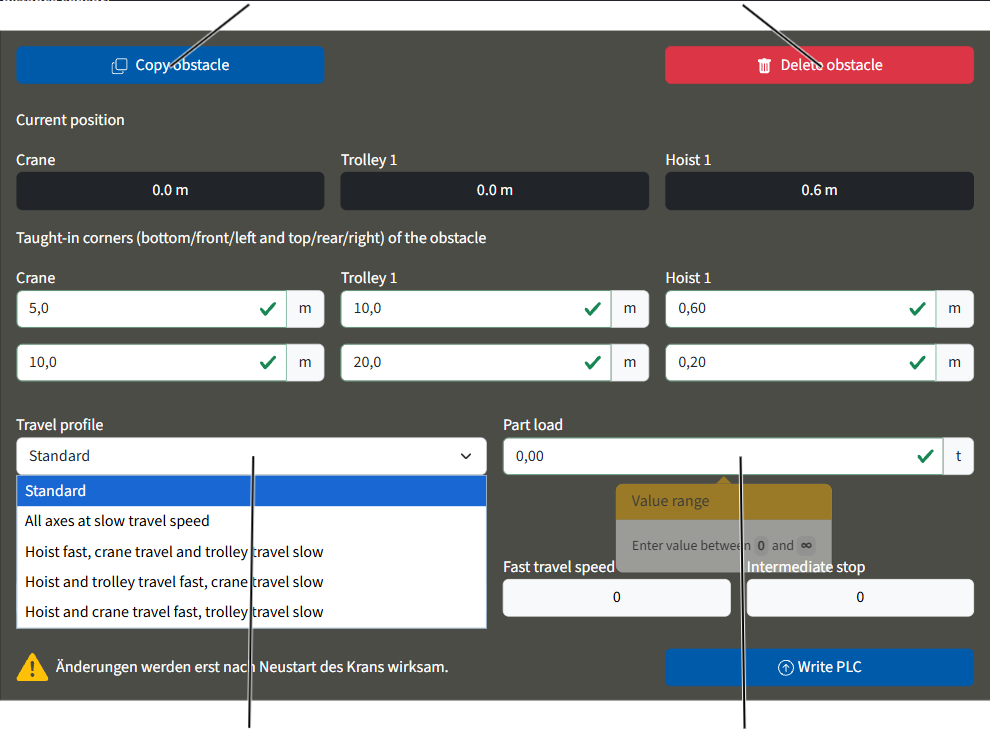
Kopier hindring:
- Klikk på koplingsflaten "Copy obstacle".
- Tilpass hindringen ved behov.
Slett hindring:
- Klikk på koplingsflaten "Delete obstacle".
- Hindringen er slettet.
- Hindringen slettes når du klikker på koplingsflaten!
Tilpass hindringen:
- Tilpass verdiene for det programmerte hjørnet.
- Velg kjøreprofilen i nedfellingsmenyen ved behov.
- Oppgi dellast ved behov.
Forbikoble valg av hindring
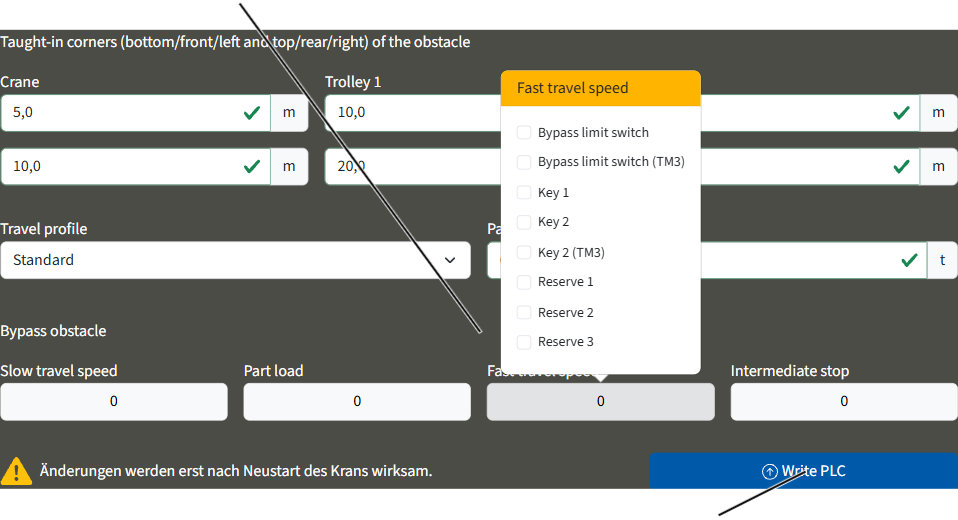
- Dersom en hindring skal forbikobles:
Klikk på det aktuelle valgfeltet og velg deltakeren som skal forbikobles. - Klikk på koplingsflaten "Write PLC".
- Hindringen er tilpasset.
Stille inn toleranse for hallprofilstyringen
Toleransen for hallprofilstyringen i forhold til hjørnepunktene på hindringene kan legges inn separat for alle hindringer. Hvis det opprettes en ny hindring, overtas den tidligere standardverdien automatisk i KranOS.
Oversikt: Navigasjon i KranOS |
|---|
Bruker "SERVICE" 🡪 "Movement profile" 🡪 "Building profile (via crane position)" |
- Logg inn med brukeren "SERVICE" (brukernivå [2]) i KranOS. Se "Logg inn og autentiser i KranOS".
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikk på menypunktet "Movement profile".
- I bevegelsesinnstillingen: I menyen "Innstillinger" (tre vannrette stolper) klikker du på menypunktet "Building profile (via crane position)".
Stille inn lastavhengig krandistansering
Ved den lastavhengige krandistanseringen bremser og stopper kranen med en gang en innstilt avstand til en motkran blir underskredet og det samtidig kjøres en last over en innstilt verdi.
- Les av koblingstilstander til krandistanseringen: Se "Vis status for kranaksene".
- Vise koblingstilstanden til mottakeren til signaloverføringen fra motkranen: Se "Vis status for kranaksene".
- Still inn lasten, fra hvor den lastavhengige krandistanseringen skal kobles inn: Se "Stille inn utvidede parametere for kjøreprofiler (krankjøreprofil, løpekattkjøreprofil)".
Vis diagnose for tilleggs PLS
Via ekstra PLS i ABUControl er det mulig å implementere kundespesifikke spesialfunksjoner eller spesialfunksjoner som ikke er en del av ABUControl. Disse utvikles,programmeres og stilles til disposisjon ordrespesifikt av ABUS. Programvaren for disse spesialfunksjonen går selvstendig i ekstra PLS for ABUControl og er forbundet med ABUControl via et standardgrensesnitt.
Med spesialfunksjoner kan du f.eks. styre krevende lastpåslagsinnretninger, hindringsregistreringer eller frigivelser via tredjepartssystemer.
På denne siden i KranOS vises det hvilken kranaksel (krankjøring, løpekattkjøring, løfte/senke) er frigitt for hvilken hastighet for spesialfunksjonen til ekstra PLS i den aktuelle tilstanden. På denne måten kan det kontrolleres hvilken innvirkning ekstra PLS har på de vanlige kranfunksjonene for øyeblikket, eller om de er sperret eller begrenset for øyeblikket.
Oversikt: Navigasjon i KranOS |
|---|
Bruker "SERVICE" 🡪 "PLC diagnosis" 🡪 "Additional PLC diagnosis" |
- Logg inn med brukeren "SERVICE" (brukernivå [2]) i KranOS. Se "Logg inn og autentiser i KranOS".
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikker du på menypunktet "PLC diagnosis".
- I bevegelsesinnstillingen: I menyen "Innstillinger" (tre vannrette stolper) klikker du på menypunktet "Additional PLC diagnosis".
Les av frigivelser for tilleggs-
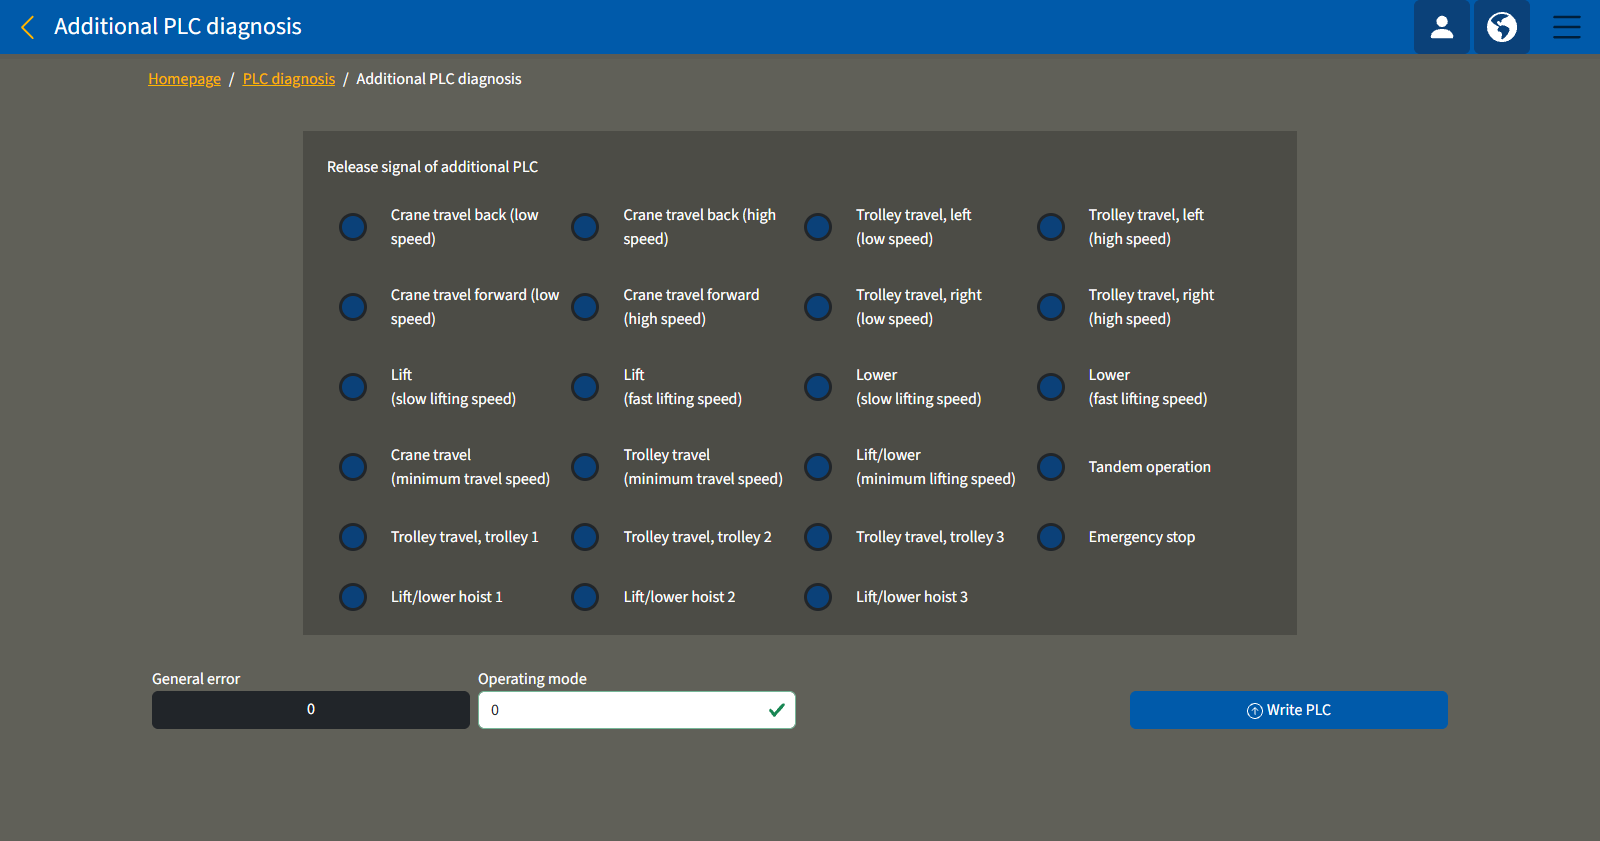
Fargenes betydning:
- Blå: Det er ikke gitt frigivelse via ekstra PLS. Den aktuelle funksjonen er dermed sperret i ABUControl.
- Grønn: Frigivelse er gitt via ekstra PLS. Den aktuelle funksjonen er dermed frigitt og kan brukes.
Funksjonsområder:
- "Crane travel fwd/back at minimal, slow and high speed": Ekstra PLS kan sperre eller frigi krankjøring i den aktuelle hastigheten avhengig av programforløp. Hvis frigivelse er gitt, kan kranen kjøres i den aktuelle retningen.
- "Trolley travel left/right at minimal, slow and high speed": Ekstra PLS kan sperre eller frigi løpekattkjøring i den aktuelle hastigheten avhengig av programforløp. Hvis frigivelse er gitt, kan løpekatten kjøres i den aktuelle retningen. Gjelder for den aktuelle løpekatten.
- "Lift/lower at minimal, slow and fast lifting speed": Ekstra PLS kan sperre eller frigi løftebevegelsen i den aktuelle hastigheten avhengig av programforløpet. Hvis frigivelse er gitt, kan vinsjen heves eller senkes. Gjelder for den aktuelle løpekatten.
- "Trolley travel trolley 1, 2 or 3": Ekstra PLS kan sperre eller frigi løpekattkjøring for den aktuelle løpekatten avhengig av programforløp. Hvis frigivelse er gitt, kan den oppgitte løpekatten kjøres. Gjelder den oppgitte løpekatten, uavhengig av hvilken løpekatt som er valgt.
- "Lift/lower hoist 1, 2 or 3": Ekstra PLS kan sperre eller frigi den oppgitte vinsjen avhengig av programforløp. Hvis frigivelse er gitt, kan den oppgitte vinsjen heves/senkes. Gjelder for den oppgitte vinsjen uansett hvilken løpekatt som brukes.
- "Emergency stop": Ekstra PLS kan sperre eller frigi nødstopp avhengig av programforløp. Hvis det er gitt frigivelse, kan kranen brukes. Hvis nødstopp er sperret av ekstra PLS, gjelder ikke nødstopp for hele kranen.
- "Tandem operation": Avhengig av programforløpet kan ekstra PLS sperre eller frigi tandemdrift. Hvis frigivelse er gitt, kan tandemdrift brukes på kranen ved behov. Hvis tandemdrift er sperret av ekstra PLS, kan den ikke aktiveres.
Bruk feil og driftsmoduser for ekstra PLS
- "General error": Her vises en feilkode for ekstra PLS. Hva den aktuelle feilkoden betyr, avhenger av programforløpet for ekstra PLS. Feilkodene er beskrevet i produkthåndboken for den kundespesifikke spesialfunksjonen.
- "Operating mode": Med nummeret som er oppgitt her, kan det stilles inn en driftsmodus som sendes videre til ekstra PLS. Hva den aktuelle driftsmodusen betyr, avhenger av programforløpet i ekstra PLS. Driftsmodusene er beskrevet i dokumentasjonen for den kundespesifikke spesialfunksjonen.
Føre inn startverdi for minne for total last
Blant annet når du bytter ut en defekt PLS, må de brukte timer med full belastning leses ut fra minne for total last og oppgis som den nye startverdien for minne for total last etter at ny PLS er installert.
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "SERVICE" (brukernivå [2]) må være pålogget.
Kalle opp minne for total last
Oversikt: Navigasjon i KranOS |
|---|
Bruker "SERVICE" 🡪 "Hoist" 🡪 "Hoist calibration" |
- Logg inn med brukeren "SERVICE" (brukernivå [2]) i KranOS. Se "Logg inn og autentiser i KranOS".
- I hovedmenyen velger du ønsket vinsj (f.eks. vinsj 1).
- Vinduet for ønsket vinsj vises.
- I menyen "Innstillinger" (tannhjul på gul bakgrunn) klikk på menypunktet "Hoist calibration".
Lese ut minne for total last
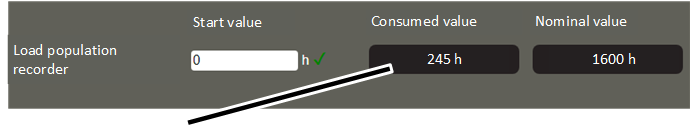
- Vinduet "Hoist calibration" vises.
- På linjen "Load population recorder" noteres verdien i tekstfeltet "Consumed value".
Overføre minne for total last
I den nye PLS:
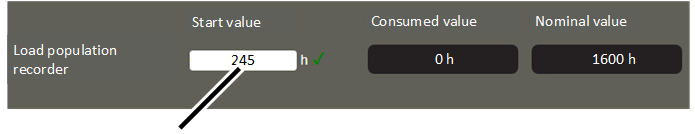
- I linjen "Load population recorder" fører du inn den tidligere noterte verdien i innleggingsfeltet "Start value".
- Klikk på koplingsflaten "Write PLC".
Vise diagnose for PLS med versjonsinformasjon
For analyse av feil eller i samtale med ABUS-service kan det være nyttig med versjonsinformasjon fra vinduet "PLC diagnosis" til KranOS.
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "CUSTOMER" (brukernivå [1]) eller "SERVICE" (brukernivå [2]) må være innlogget.
Vise programversjon til ABUControl
Oversikt: Navigasjon i KranOS |
|---|
Bruker "CUSTOMER" eller "SERVICE" 🡪 "PLC diagnosis" 🡪 "SD card for PLC" |
- Logg inn i KranOS brukeren "CUSTOMER" (brukernivå [1] eller "SERVICE" (brukernivå [2]). Se "Logg inn og autentiser i KranOS".
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikk på menypunktet "PLC diagnosis".
- Vinduet "PLC diagnosis" vises.
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikk på menypunktet "SD-kort til PLC".
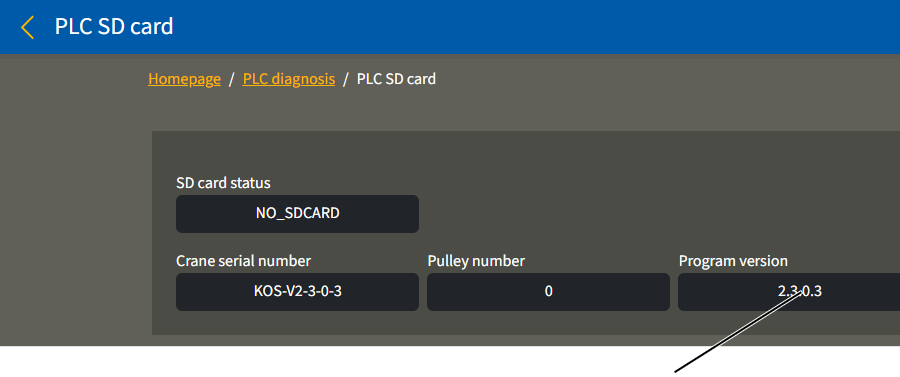
- Vinduet "PLC SD card" vises.
- I tekstfeltet "Programversjon" leser du av programversjonen til ABUControl.
Informasjon:
Denne omtalte programversjonen er først og fremst relevant ved bruk av denne produkthåndboken eller i samtale med ABUS-service. De forskjellige versjonsnumrene i vinduet "PLC diagnosis" er kun av betydning i enkelttilfeller.
Kalle opp diagnoseside til PLS
Oversikt: Navigasjon i KranOS |
|---|
Bruker "CUSTOMER" eller "SERVICE" 🡪 "PLC diagnosis" |
- Logg inn i KranOS brukeren "CUSTOMER" (brukernivå [1] eller "SERVICE" (brukernivå [2]). Se "Logg inn og autentiser i KranOS".
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikk på menypunktet "PLC diagnosis".
Lese av diagnose
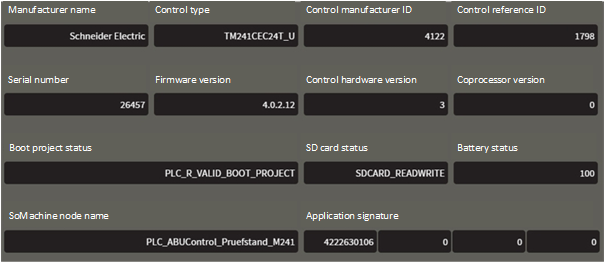
- Vinduet "PLC diagnosis" vises.
- Les av nødvendig informasjon:
Tekstfelt |
Betydning |
|---|---|
"Manufacturer name" |
Navn på produsenten til styringens komponenter |
"Control type" |
Referanse til styringen |
"Control manufacturer ID" |
ID til produsenten til styringens komponenter |
"Control reference ID" |
ID til styringstype |
"Serial number" |
Serienummer til styringen |
"Firmware version" |
Styringens fastvareversjon |
"Control hardware version" |
Versjonen til styringens maskinvare |
"Coprocessor version" |
Versjon til styringens koprosessor |
"Boot project status" |
Gir tilbake informasjon om boot-anvendelsen, som er lagret i flash-minnet til PLS. |
"Status SD card." |
Status til SD-kortet i PLS. |
"Battery status" |
Ladetilstanden til batteriet til PLS i prosent. |
"SoMachine node name" |
Nodenavn i SoMachine-nettverk. |
"Application signature" |
Signatur for applikasjon. |
Informasjon:
De forskjellige versjonsnumrene i dette vinduet er kun av betydning i enkelttilfeller.
Vise diagnosebuss
For analyse av feil eller i samtale med ABUS-service kan det være nyttig å se hvilke bussapparater som registreres i bussnettverket. På kranen er det i alle tilfeller et CAN-bussnettverk. I tillegg kan det også være et Modbus-nettverk.
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "CUSTOMER" (brukernivå [1]) eller "SERVICE" (brukernivå [2]) må være innlogget.
Kalle opp diagnose buss
Oversikt: Navigasjon i KranOS |
|---|
Bruker "CUSTOMER" eller "SERVICE" 🡪 "PLC diagnosis" 🡪 "Diagnosis bus" |
- Logg inn i KranOS brukeren "CUSTOMER" (brukernivå [1] eller "SERVICE" (brukernivå [2]). Se "Logg inn og autentiser i KranOS".
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikk på menypunktet "PLC diagnosis".
- Vinduet "PLC diagnosis" vises.
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikk på menypunktet "Bus diagnosis".
Lese av diagnose buss
Ikke funnet buss-apparat (sort bakgrunn)Funnet buss-apparat (grønn bakgrunn)
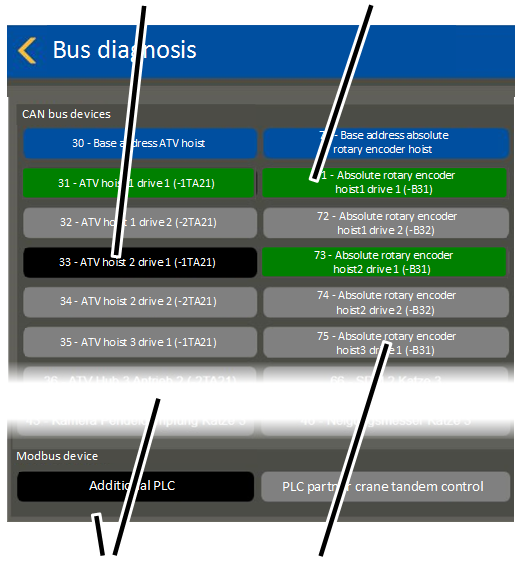
- Vinduet "Bus diagnosis" vises.
- I øvre område vises CAN-bussapparater, i nedre område vises Modbus-apparater.
- Alle bussapparater, som du finner i bussnettverket, vises med grønn bakgrunn.
- Alle bussapparater, som du ikke finner i bussnettverket, vises med sort bakgrunn.
- Alle buss-apparater, som ikke er tilstede i de aktuelle kranen, i henhold til kundespesifikk konfigurering, vises med grå bakgrunn.
Prinsipielt vises alle bussapparater, som prinsipielt er teknisk mulige på en kran med ABUControl.
Vise logg-fil
For analyse av feil eller i samtale med ABUS-service kan det være nyttig å vise logg-filen.
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "CUSTOMER" (brukernivå [1]) eller "SERVICE" (brukernivå [2]) må være innlogget.
Kalle opp logg-fil til PLS
Oversikt: Navigasjon i KranOS |
|---|
Bruker "CUSTOMER" eller "SERVICE" 🡪 "PLC diagnosis" 🡪 "Log file" |
- Logg inn i KranOS brukeren "CUSTOMER" (brukernivå [1] eller "SERVICE" (brukernivå [2]). Se "Logg inn og autentiser i KranOS".
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikk på menypunktet "PLC diagnosis".
- Vinduet "PLC diagnosis" vises.
- I menyen "Innstillinger" (tre vannrette stolper) klikker du på menypunktet "Log file".
- Vinduet "Log file" vises.
- Klikk på koplingsflaten "Download log file".
Lese av logg-filen
Lese av de siste innføringene:
Klikk på koplingsflaten "Download log file".
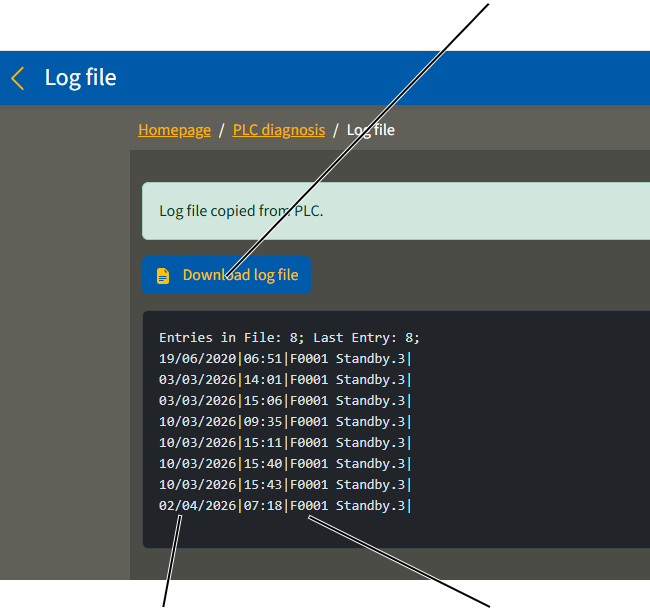
- De siste 15 meldingene til loggfilen vises.
- Hver melding vises på en egen linje.
- Meldingene og feilkodene lagres med dato og klokkeslett i logg-filen.
For mer detaljer om feilkoder, meldinger, bekreftelser og tilordning av meldinger, se "Rette feil på kran med ABUControl".
Se på hele logg-filen:
Ny fane
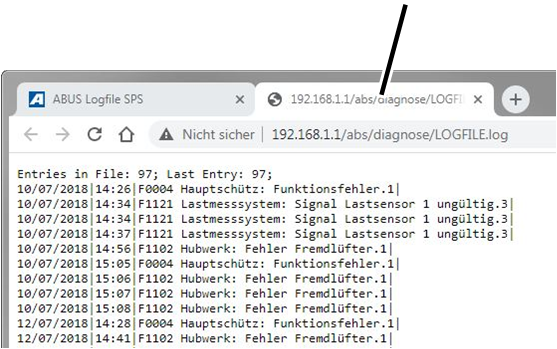
- Klikk på koplingsflaten "Download log file".
- En ny fane i nettleseren blir åpnet og hele logg-filen vises.
Loggfilen omfatter maksimalt 500 poster. Er det maksimale antallet på 500 poster nådd, blir de eldste postene i starten av loggfilen overskrevet. Det betyr at postene i starten av loggfilen kan være nyere enn de i slutten av loggfilen.
Vise diagnose PLS-trinnsekvenser
For analyse av feil eller i samtale med ABUS-service kan det være nyttig å se om start av PLS har fungert feilfritt eller på hvilket sted en feil har opptrådt.
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "CUSTOMER" (brukernivå [1]) eller "SERVICE" (brukernivå [2]) må være innlogget.
Kalle opp diagnose til PLS-trinnsekvens
Oversikt: Navigasjon i KranOS |
|---|
Bruker "CUSTOMER" eller "SERVICE" 🡪 "PLC diagnosis" 🡪 "PLC sequences diagnosis" |
- Logg inn i KranOS brukeren "CUSTOMER" (brukernivå [1] eller "SERVICE" (brukernivå [2]). Se "Logg inn og autentiser i KranOS".
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikk på menypunktet "PLC diagnosis".
- Vinduet "PLC diagnosis" vises.
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikk på menypunktet "PLC sequences diagnosis".
Lese av "PLC sequences diagnosis"
Avbrutt trinnsekvens
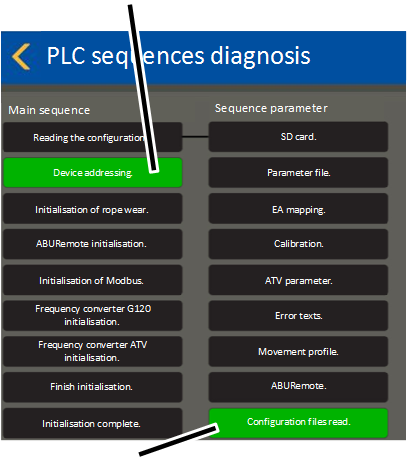
- Vinduet "PLC sequences diagnosis" vises.
- De tre trinnsekvensene "Main sequence", "Sequence parameter" og "Visualization sequence" blir vist.
En trinnsekvens er et programforløp i PLS. Alle enkelt-trinn i en trinnsekvens bearbeides etter hverandre ved start av PLS.
Først når alle trinnsekvenser er bearbeidet fullstendig helt til siste trinn, er PLS klar til bruk.
- Det siste trinnet innenfor en trinnsekvens får grønn bakgrunn: Trinnsekvensen er gjennomført vellykket til siste trinn.
- Et annet trinn i en trinnsekvens får grønn bakgrunn: Trinnsekvensen er kun gjennomført til trinnet med grønn bakgrunn. Ved dette trinnet har det oppstått en feil.
Hovedtrinnsekvensen og parametertrinnsekvensen er forbundet med hverandre. Hovedtrinnsekvensen starter i første trinn parametertrinnsekvensen. Når parametertrinnsekvensen en gjennomgått, gjennomgås hovedtrinnsekvensen videre fra det andre trinnet.
Stille inn dato og klokkeslett
Blant annet i logg-filen lagres dato og klokkeslett, når denne feilen har opptrådt. Dette kan være nyttig for analyse av feil eller i samtale med ABUS-service.
Klokkeslettet lagres i PLS og klokken fortsetter å gå ved hjelp av det interne batteriet til PLS, også når kranen er slått av.
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "SERVICE" (brukernivå [2]) må være pålogget.
Kalle opp innstilling av klokke
Oversikt: Navigasjon i KranOS |
|---|
Bruker "SERVICE" 🡪 "PLC diagnosis" 🡪 "Set PLC time" |
- Logg inn med brukeren "SERVICE" (brukernivå [2]) i KranOS. Se "Logg inn og autentiser i KranOS".
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikk på menypunktet "PLC diagnosis".
- Vinduet "PLC diagnosis" vises.
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikk på menypunktet "Set PLC time".
Stille inn dato og klokkeslett
Innleggingsfelt for datoKoplingsflate "Accept browser time"
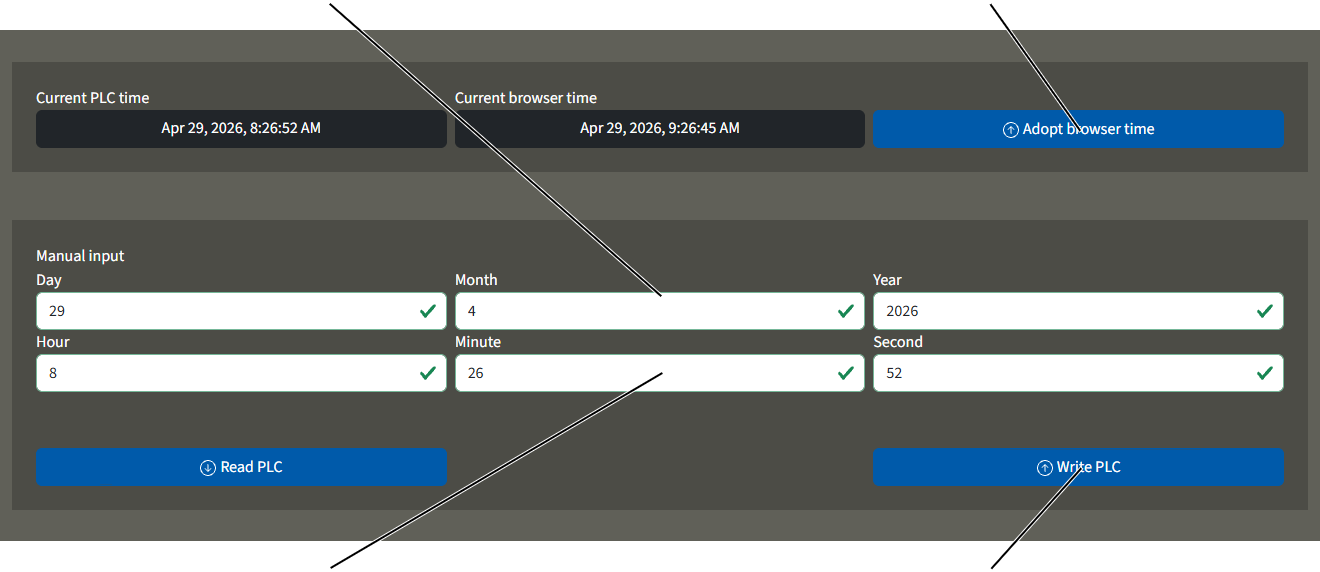
- Vinduet "Set PLC time" vises.
Overta dato og klokkeslett fra nettleseren:
- Klikk på koplingsflaten "Accept browser time".
- Datoen og klokkeslettet overtas fra nettleseren.
Oppgi dato og klokkeslett manuelt:
- I innleggingsfeltene legger du inn dato og klokkeslett.
- Klikk på koplingsflaten "Write PLC".
- PLS lagrer dato og klokkeslett.
Skifte batteriet til PLS
Batteriet i PLS har en levetid på omtrent 4 til 5 år, og skal derfor skiftes etter omtrent 4 år.
Batteritype: CR2032.
Batteriholder
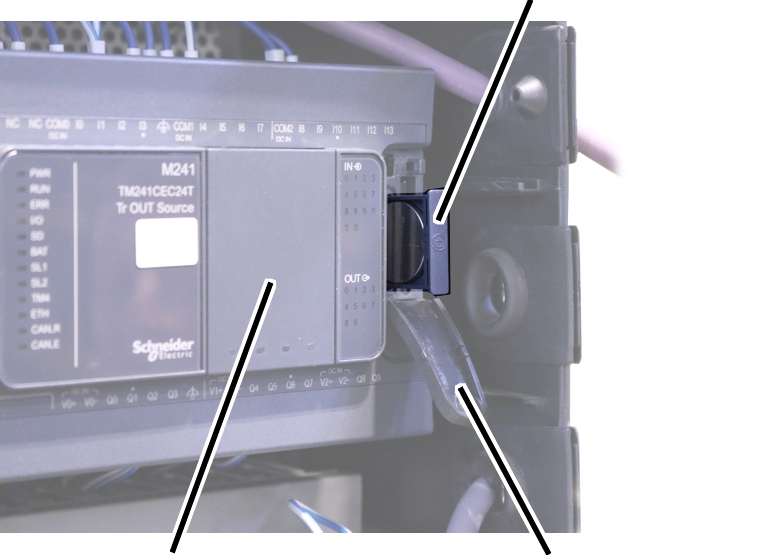
- Slå av kranen. Se "Slå av kranen".
- Åpne beskyttelseskasse løpekatt.
- Vipp opp dekselet på PLS.
- Ta ut batteriholderen.
- Ta ut det tomme batteriet.
Kasser tomme batterier miljøvennlig.
- Pass på polaritet og sett inn nye batterier av type CR2032.
- Skyv batteriholderen inn i PLS.
Sett SD-kortet inn i eller ta det ut av PLS
SD-kort
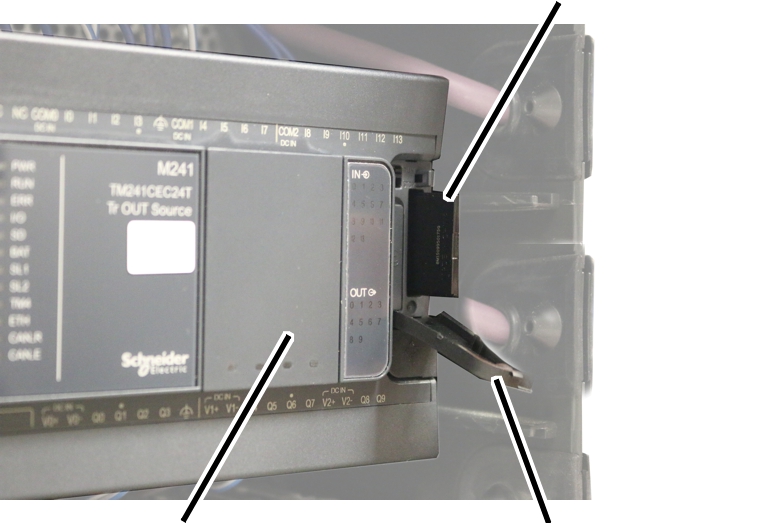
- Slå av kranen. Se "Slå av kranen".
- Åpne beskyttelseskasse løpekatt.
- Vipp opp dekselet på PLS.
- Trekke SD-kortet ut av, eller sette det inn i PLS.
- Slå på kranen.
Hvis du under drift av ABUControl setter et SD-kort inn i PLS, eller tar det ut:
- Kranstyringen starter automatisk på nytt og gjennomgår trinnsekvens ved start av ABUControl.
Kranstyring uten SD-kort
Kranen skal prinsipielt brukes med et innsatt SD-kort. Hvis kranen slås på uten SD-kort, vises feilmeldingen "NoSdCard".
Oversikt: Apparatadresser
Apparatadressen er en digital entydig adresse til hvert CAN-bussapparat i CAN-bussnettverket, som PLS og de enkelte CAN-bussapparatene bruker til å utveksle data. Hvert CAN-bussapparat må ha en egen, entydig apparatadresse. Har to CAN-bussapparater utilsiktet den samme apparatadressen, oppstår det en konflikt og det indikeres en feil.
Ved mange CAN-bussapparater kan apparatadressen stilles inn automatisk. For dette er CAN-bussapparatene fra fabrikken innstilt med en grunnadresse (grunnadressen slutter som oftest med "0"). Denne grunnadressen blir ellers ikke brukt i CAN-bussnettverket.
Hvis PLS ikke finner et CAN-bussapparat i CAN-bussnettverket ved innkobling, og i stedet finner et CAN-bussapparat med en grunnadresse, går den ut fra at dette CAN-bussapparatet akkurat er blitt skiftet ut. Derfor blir grunnadressen stilt om til apparatadressen til det manglende CAN-bussapparatet.
CAN-bussapparat |
Grunnadresse |
|---|---|
Frekvensomformer krankjøring |
10 |
Frekvensomformer løpekattkjøring |
20 |
Frekvensomformer vinsj, fabrikat "Schneider" |
30 |
Hellingsmåler løpekatt |
40 |
Frekvensomformer vinsj, fabrikat "Siemens" |
50 |
Absoluttvinkelgiver |
70 |
LED-matriseindikator |
100 |
Parametrere frekvensomformer
Når kranen startes, blir parameterne for frekvensomformeren lest av og sammenlignet med den spesifiserte konfigurasjonen for PLS. Hvis parameterne ikke stemmer overens, overføres de automatisk til den aktuelle frekvensomformeren igjen.
I tillegg kan parametrene overføres manuelt.
For dette arbeidstrinnet er det nødvendig med tilgang fra en bærbar PC eller et nettbrett til KranOS. Brukeren "SERVICE" (brukernivå [2]) må være innlogget.
Åpne valg bevegelsesinnstillinger
Oversikt: Navigasjon i KranOS |
|---|
Bruker "SERVICE" 🡪 "Movement profile" |
- Logg inn med brukeren "SERVICE" (brukernivå [2]) i KranOS. Se "Logg inn og autentiser i KranOS".
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikker du på menypunktet "Movement profile".
Starte parametrering
- Vinduet "Movement profile" vises.
- Klikk på koplingsflaten "Completely reparametrize the frequency converter".
- Forespørselen "Paramtrize frequency converter?".
- Klikk på koblingsknappen "Reparametrize".
- Slå av kranen på skillereléet eller hovedbryteren.
- Vent i 60 s.
- Koble inn kranen igjen.
- ABUControl startes på nytt.
- I tillegg parametreres i tillegg under omstart av frekvensomformeren.
Tilbakestille frekvensomformer og mål løftemotoren på nytt
Ved start av kranen måles løftemotoren elektrisk. Under målingen testes bestemte elektriske verdier for løftemotoren med en teststrøm. Frekvensomformeren sammenligner disse måleresultatene med måleresultatene fra den første oppstarten av kranen under igangkjøring, og justerer innstillingene i henhold til dette. På denne måten kan frekvensomformeren ta hensyn til løftemotorens termiske tilstand under drift.
Målingen ved start av kranen kan deaktiveres. Se "Stille inn utvidede parametere for heiseverksinnstillinger". Den termiske tilstanden til løftemotoren tas da ikke lenger hensyn til.
Med denne funksjonen slettes målingen fra første start av kranen under igangkjøring og parametrene overføres igjen. Overføringen av parametrene tilsvarer samme omfang som i avsnittet "Parametrere frekvensomformer".
For dette arbeidstrinnet er det nødvendig med tilgang fra en bærbar PC eller et nettbrett til KranOS. Brukeren "SERVICE" (brukernivå [2]) må være innlogget.
Åpne valg bevegelsesinnstillinger
Oversikt: Navigasjon i KranOS |
|---|
Bruker "SERVICE" 🡪 "Movement profile" |
- Logg inn med brukeren "SERVICE" (brukernivå [2]) i KranOS. Se "Logg inn og autentiser i KranOS".
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikker du på menypunktet "Movement profile".
Starte parametrering og mål løftemotor på nytt
Koplingsflate "Sett frekvensomformeren tilbake til fabrikkinnstilling"
- Vinduet "Movement profile" vises.
- Klikk på vinduet "Sett frekvensomformeren tilbake til fabrikkinnstilling"
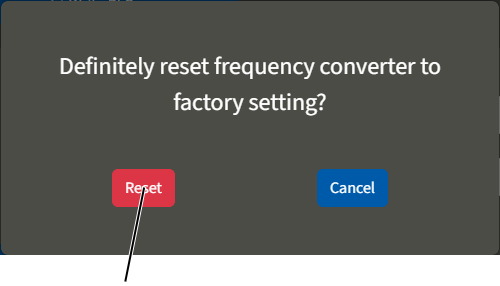
- Forespørselen "Er du sikker på at du vil tilbakestille frekvensomformeren til fabrikkinnstilling?" vises.
- Klikk på koplingsflaten "Reset".
- Meldingen "F0007: Frekvensomformer tilbakestilt. Slå kranen av og på" vises.
- Slå av kranen på skillereléet eller hovedbryteren.
- Vent i 60 s.
- Forsikre deg om at løftemotoren eller løftemotorene er avkjølt til omgivelsestemperatur.
Hvis ikke blir målingen muligens feil, og den termiske tilstanden til løftemotoren kan ikke vurderes riktig.
- Koble inn kranen igjen.
- ABUControl startes på nytt.
- På løftemotoren eller løftemotorene: Motormåling gjennomføres ved igangkjøring og måleresultatene lagres.
- På alle frekvensomformere: I tillegg blir alle frekvensomformeren parametrisert på nytt under omstart.
Skift ut og referansekjør absoluttvinkelgiveren
Absoluttvinkelgiveren er montert på girendebryteren, registrerer nøyaktig posisjon for vaiertrommelen og sender den til PLS.
For dette arbeidstrinnet er det nødvendig med tilgang fra en bærbar PC eller et nettbrett til KranOS. Brukeren "SERVICE" (brukernivå [2]) må være innlogget.
Kun ved girendebryter "GGS" med absoluttvinkelgiver "AWG"
Absoluttvinkelgiveren er forbindet med girendebryteren som fast enhet og må alltid skiftes ut sammen med girendebryteren.
Kortet til absoluttvinkelgiveren skal ikke demonteres fra girendebryteren, og skiftes for seg selv.
Etter utskifting av hele enheten, må den nye absoluttvinkelgiver adresseres og referansekjøres automatisk eller manuelt.
Skift ut absoluttvinkelgiveren
ABUS-girendebryter "GGS" med absoluttvinkelgiver "AWG" er helt kompatibel med løfteendebryterne "GPK" med absoluttvinkelgivere ¨"Kübler". Ved behov kan imidlertid det også monteres en løfteendebryter "GPK" med absoluttvinkelgiveren "Kübler".
- Demonter defekt girendebryter.
- Monter en ny girendebryter.
Se produkthåndboken "ABUS geared limit switch with absolute rotary encoder", avsnittet "Install and connect geared limit switch".
- Still inn koblingspunktene for nedre løftegrensebryter, øvre løftegrensebryter og reserve-grensebryter på nytt.
Se "Stille inn koblingspunktene for reserve-grensebryter og øvre løftegrensebryter".
Se "Stille inn koblingspunkt for nedre løftegrensebryter".
Referansekjøre absoluttvinkelgiver
Etter at absoluttvinkelgiver er blitt skiftet ut, må den referansekjøres. Denne referansekjøringen er ikke en del av innstillingen av koblingspunktene for girendebryteren og heller ikke en del av kalibreringen av lastmålesystemet, men er viktig for interne beregninger (f.eks. pendeldemping og kasseringsprognose). Hvis absoluttvinkelgiveren ikke er referansekjørt på riktig måte, kan det oppstå feil på pendeldempingen og feil beregninger under kasseringsprosessen.
De tre koblingspunktene til girendebryteren skal allerede være korrekt innstilt, før du referansekjører absoluttvinkelgiveren.
Mål referansepunkt.
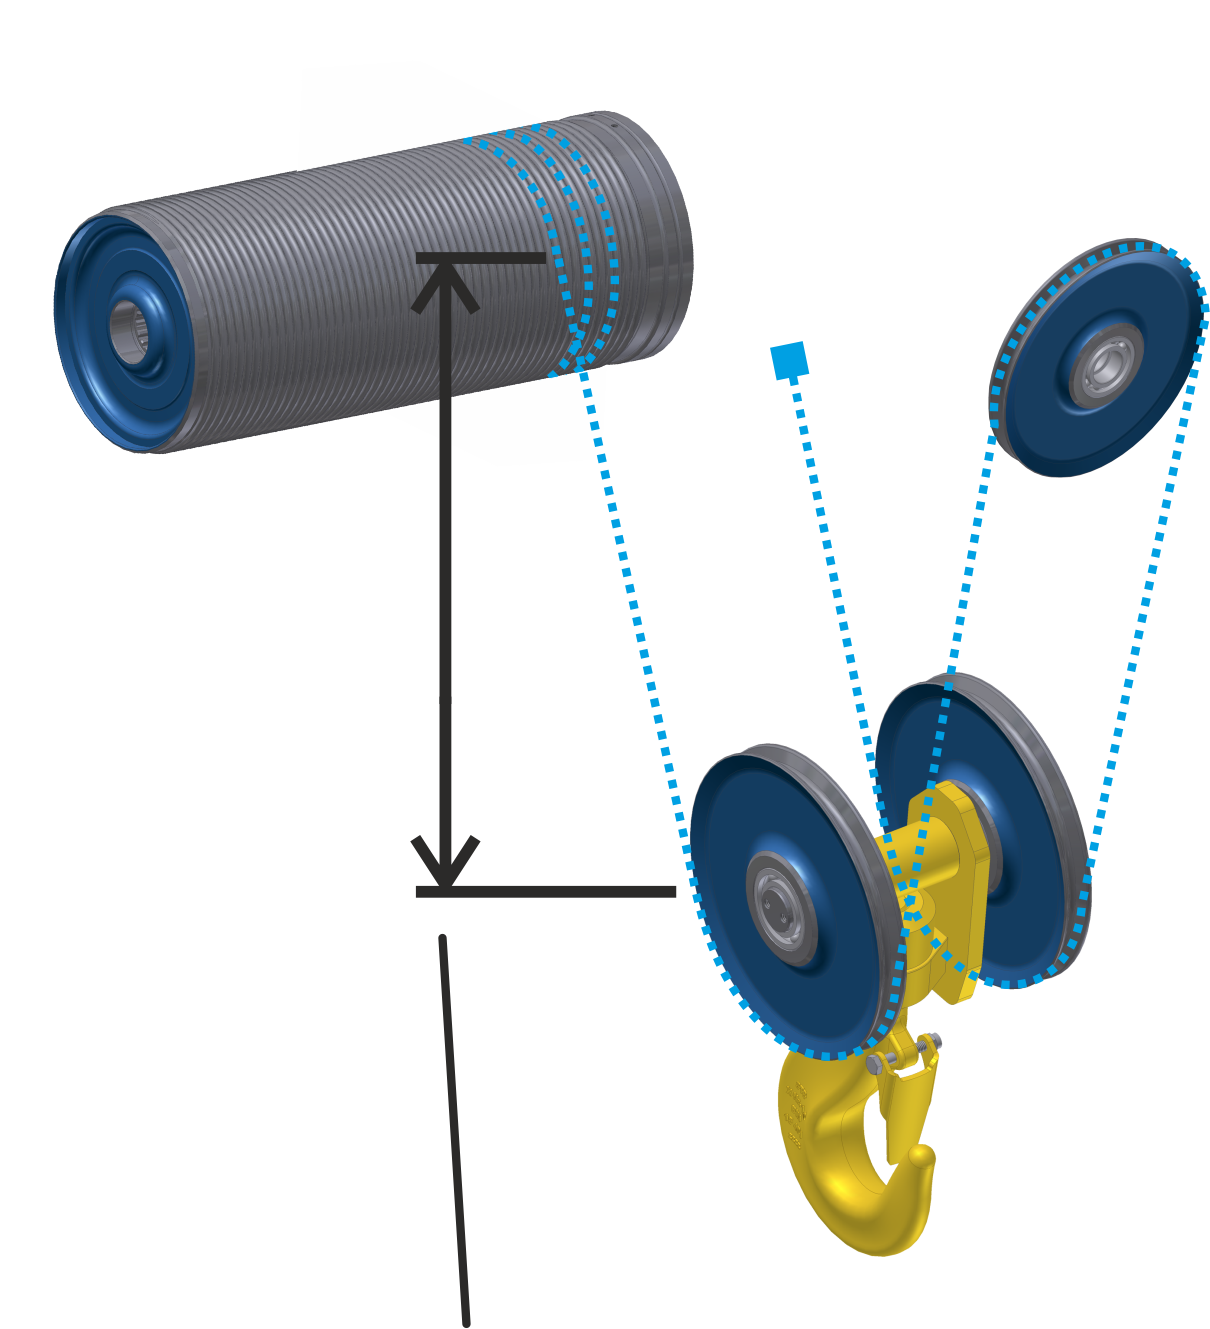
- Kjør lastkroken inn i en krokstilling hvor referansepunktet kan måles på en enke måte (f.eks. ca. 1,5 m under den høyeste krokstillingen).
- Mål loddrett avstand fra midten av vaiertrommelen til midten av styrerullen til krokblokken.
Stille inn referansepunkt:
Oversikt: Navigasjon i KranOS |
|---|
Bruker "SERVICE" 🡪 "Hoist" 🡪 "Absolute rotary encoder" |
- Logg inn med brukeren "SERVICE" (brukernivå [2]) i KranOS. Se "Logg inn og autentiser i KranOS"
- I hovedmenyen velger du ønsket vinsj (f.eks. vinsj 1).
- Vinduet for ønsket vinsj vises.
- I startvinduet: I menyen "Innstillinger" (tre vannrette stolper) klikk på menypunktet "Absolute rotary encoder".
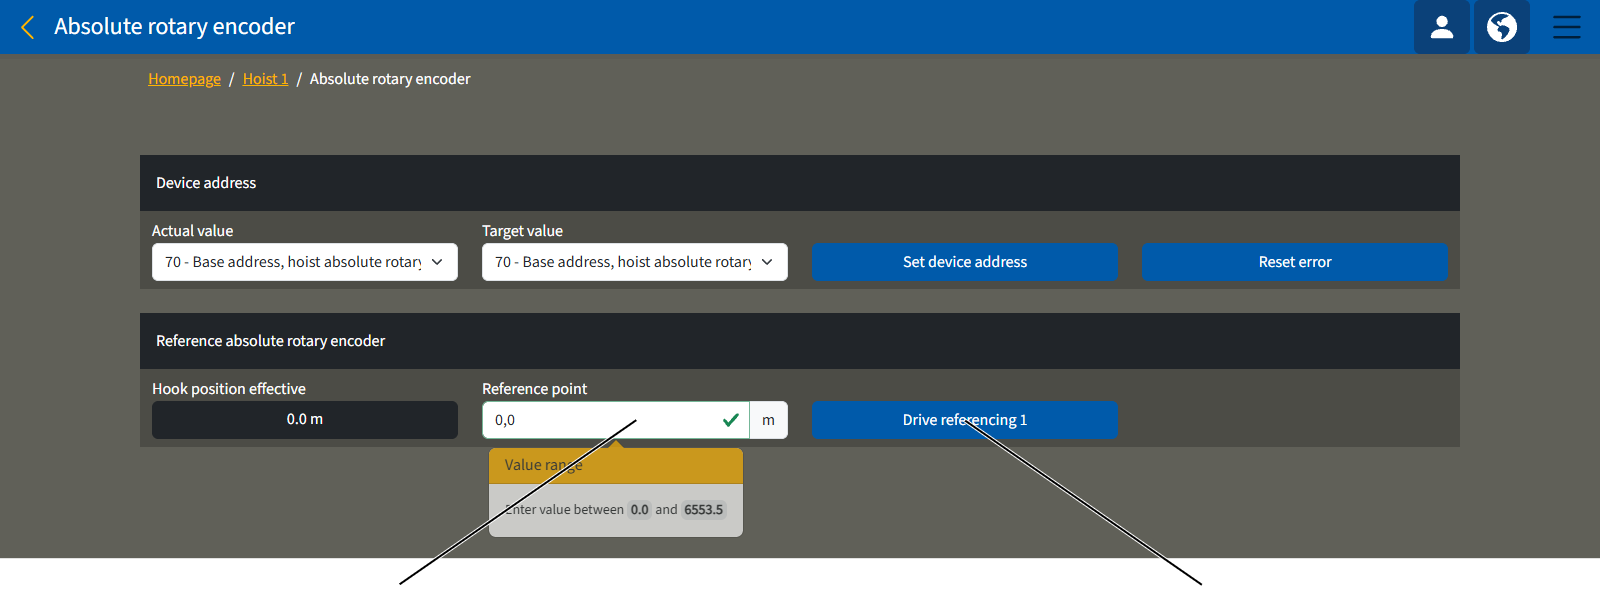
- Vinduet "Absolute rotary encoder" vises.
- I innleggingsfeltet "Reference point" oppgir du den tidligere målte verdien.
- Klikk på koplingsflaten for den ønskede drivanordningen (f.eks. "Drive referencing 1").
- Et sikkerhetsspørsmål vises.
- Klikk på koplingsflaten "Perform referencing".
- Den innlagte verdien blir lagret.
Oversikt: Termineringsmotstand i CAN-bussnettverk
I et CAN-bussnettverk som ved ABUControl går det en sentral CAN-bussledning som hovedstreng. På begge ende av hovedstrengen til CAN-bussledningen må det settes termineringsmotstander. Dermed unngår du feil i CAN-bussledningen. På denne hovedstrengen kan det kobles til ytterligere CAN-bussapparater til CAN-bussnettverket stjerneformet uten termineringsmotstand på en CAN-fordeler.
Avhengig av kranen kan CAN-bussnettverket være svært forskjellig oppbygd. Her må det f.eks. tas hensyn til posisjonen til LED-matriseindikatoren, samt antall løpekatter og konstruksjon (tvillingvinsj med to løftdrev per løpekatt) og mer.
I dette avsnittet beskrives de to grunnleggende CAN-bussnettverkene for kraner med en og to løpekatter. For alle videre CAN-bussnettverk må du kontakte ABUS-service.
Ved utskifting av CAN-bussapparater:
Når defekte CAN-bussapparater skiftes ut (f.eks. PLS, CAN-fordeler, LED-matrisevisninger, ...) må avslutningsmotstanden på det nye CAN-bussapparatet kobles på samme måte som for det defekte CAN-bussapparatet.
Kun på kran med løpekatt
CAN-fordeler i kranbeskyttelseskassen med termineringsmotstand "off"CAN-fordeler i
løpekatt "off"
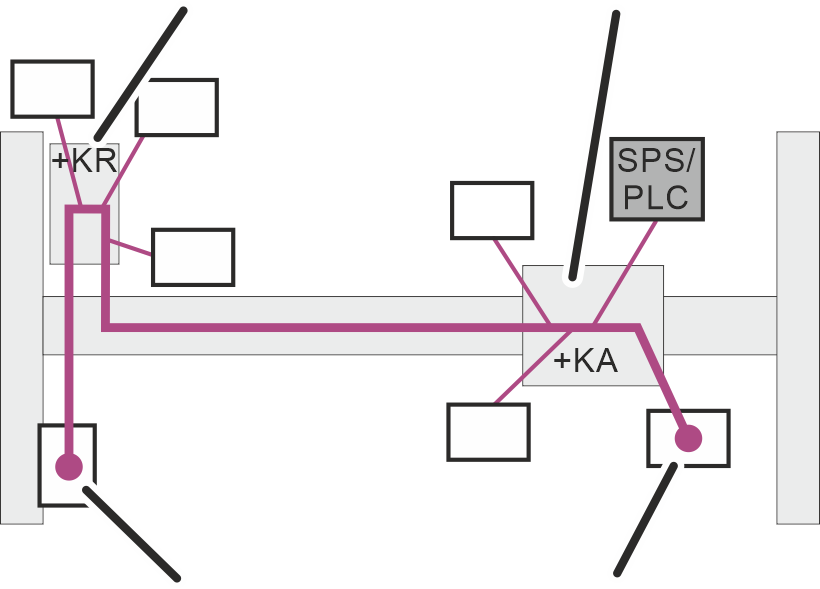
I CAN-bussnettverk for ABUControl ved en kran med én løpekatt går hovedstrengen fra løpekatten på absoluttvinkelgiveren (AWG) gjennom kranbeskyttelseskassen (+KR) til LED-matriseindikatoren.
Avslutningsmodstandene er koblet inn på absoluttvinkelgiveren (AWG) og i LED-matriseindikatoren.
Kun for kran med to løpekatter
CAN-fordeler termineringsmotstand "off"CAN-fordeler i løpekatt 1 "off"
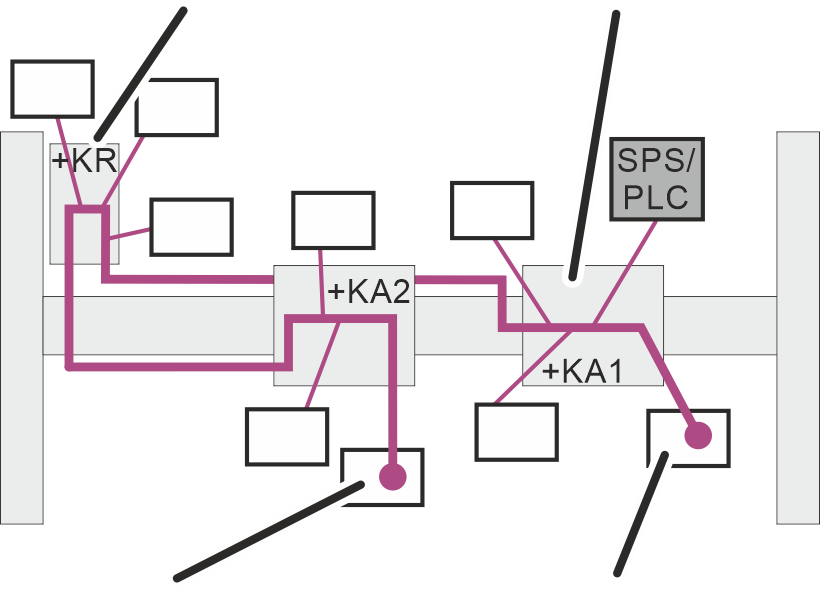
I CAN-bussnettverk for ABUControl ved en kran med to løpekatter går hovedstrengen fra absoluttvinkelgiver 1 (AWG 1) gjennom kranbeskyttelseskassen (+KR) til absoluttvinkelgiver 2 (AWG 2).
Avslutningsmodstandene er koblet inn på absoluttvinkelgiver 1 og 2 (AWG 1 og AWG 2). Avslutningsmotstanden i CAN-fordeleren i kranbeskyttelseskassen (+KR) og i kranbeskyttelseskassen (+KA) er koblet ut.
Forbinde ABUControl med et annet WiFi-nettverk
Normalt bygger WLAN-modulen opp et eget WLAN-nettverk.
Hvis det allerede finnes et WLAN-nettverk hos kunden, kan ABUSControl imidlertid også logges inn som WLAN-deltaker i det eksisterende WLAN-nettverket.
Til dette kan du tilpasse innstillingene for WLAN-modulen (f.eks. IP-adresse, SSID, ..).
- Kontakt ABUS-service. Se "ABUS-service".
Rette feil på kran med ABUControl
Hvis kranen med ABUControl ikke fungerer som forventet eller ikke i det hele tatt, kan årsaken være feil på ABUControl.
Feilkoder
Vises en melding på LED-matriseindikator:
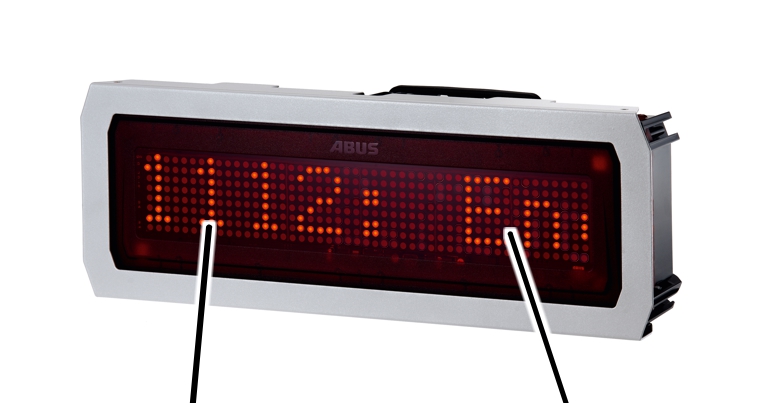
- På LED-matriseindikatoren vises feilkoden og meldingen fra ABUControl som løpende tekst.
Teksthastigheten kan stilles inn i KranOS under parametere for krankjøring eller parametere for løpekattkjøring. Se "Stille inn utvidede parametere for kjøreprofiler (krankjøreprofil, løpekattkjøreprofil)".
Bekrefte meldinger
De viste meldingene er oppdelt i tre kategorier, avhengig av hvor alvorlige de er.
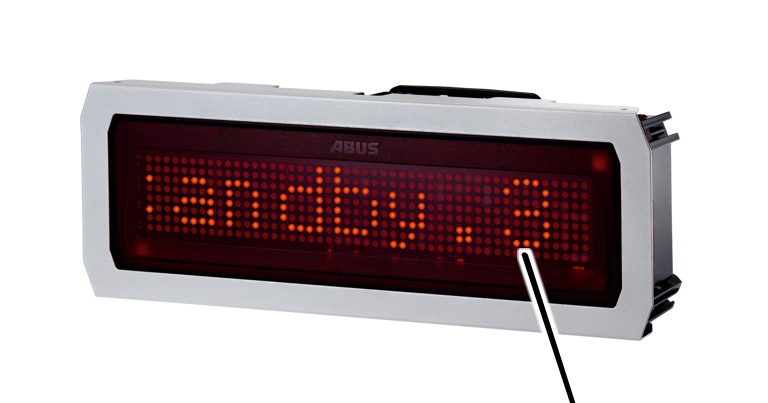
- Kategorien vises på slutten av meldingen som ".1", ".2" eller ".3".
- ".3": Melding til informasjon. Kranen kan fortsatt kjøres videre normalt.
For å bekrefte visningen av meldingen, trykk nødstoppbryter eller horn.
- ".2": Ikke alvorlig feil. Nødstoppfunksjonen blir utløst, kranen blir stående.
For å bekrefte visningen av meldingen, trykk nødstoppbryter eller horn.
Hvis feilen deretter ikke inntrer på nytt, kan kranen kjøres videre normalt.
Hvis feilen deretter opptrer på nytt, blir meldingen ikke vist en gang til. Kranen kan da brukes videre, kranakselen der feilen har inntrådt, kan likevel kun kjøres med sakte hastighet.
- ".1": Alvorlig feil. Nødstoppfunksjonen blir utløst, kranen blir stående.
For å bekrefte visningen av meldingen, trykk nødstoppbryter eller horn. Hvis feilen utløses av en frekvensomformer, må kranen i tillegg slås helt av og på igjen.
Hvis feilen deretter ikke inntrer på nytt, kan kranen kjøres videre normalt.
Hvis feilen deretter opptrer på nytt, blir meldingen vist en gang til. Nødstoppfunksjonen blir utløst på nytt.
Tilordne meldinger
Sifrene før meldingen angir hvor (f.eks. på hvilken kranaksel) feilen har opptrådt og på hvilken løpekatt eller hvilken vinsj (ved flere løpekatter på kranen).
Tredje og fjerde siffer for feilnummer
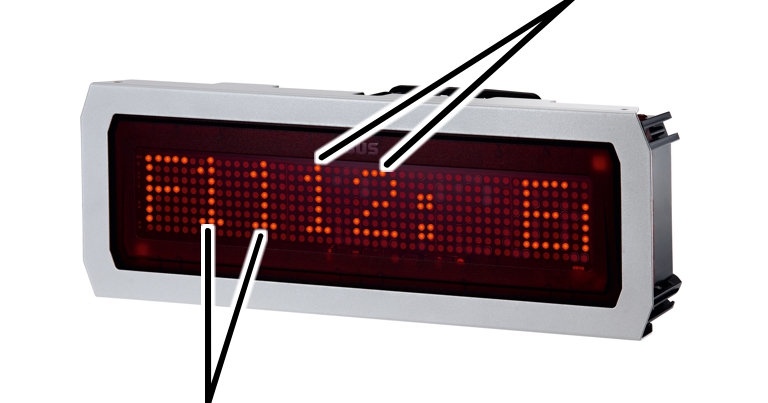
- Første og andre siffer: Nummer til vinsj, løpekatten eller krandrevet i kombinasjon med kranakselen ev. funksjonsområdet
- Tredje og fjerde siffer: Feilnummer
Ut fra dette er følgende kombinasjoner for de første to sifrene gitt:
Siffer |
Sted |
|---|---|
F00_ _ |
Generell feil |
F11_ _ |
Vinsj 1, vinsjdrift 1 |
F12_ _ |
Vinsj 1, vinsjdrift 2 |
F21_ _ |
Vinsj 2, vinsjdrift 1 |
F22_ _ |
Vinsj 2, vinsjdrift 2 |
F31_ _ |
Vinsj 3, vinsjdrift 1 |
F32_ _ |
Vinsj 3, vinsjdrift 2 |
F13_ _ |
Løpekatt 1 |
F23_ _ |
Løpekatt 2 |
F33_ _ |
Løpekatt 3 |
F14_ _ |
Krandrivanordning frekvensomformer 1 |
F24_ _ |
Krandrivanordning frekvensomformer 2 (kun ved elektronisk parallellstyring og kvadro-krandrivanordning) |
"Hoist 2" (F_2_ _) brukes kun ved tvilling-løfteanordninger. Alle andre vinsjdrifter har kun en vinsjdrift (F_1_ _)
"Hoist 2" og "Hoist 3" og "Trolley 2" og "Trolley 3" gjelder for kraner med to og tre løpekatter.
En kran har vanligvis en frekvensomformer for begge krandrivanordninger (F14_ _). Ved kraner med elektronisk parallellstyring har hver av de to krandrivanordningene en egen frekvensomformer (F14_ _ og F24_ _). Ved kvadro-krandrivanordninger kan, ved større effektopptak til motorene, de fire drivverkene også være oppdelt på to frekvensomformere.
Siffer |
Sted |
|---|---|
F40_ _ |
Krandistansering |
F41_ _ |
Styring for omkjøring |
F51_ _ |
Katt-distansering løpekatt 1 |
F52_ _ |
Katt-distansering løpekatt 2 |
F53_ _ |
Katt-distansering løpekatt 3 |
F60_ _ |
Sikring for overkjøring |
Oversikt meldinger
Generelt |
|---|
"F0001: Standby.3" Kranen er slått på og i standby. Lås opp nødstoppbryter eller logg på senderen, for å bruke kranen. |
"F0003 PLC: Writing to SD card failed.3" (PLS: Skriving på SD-kort mislykket) Ved lagring av data på SD-kortet i PLS er det inntrådt en feil. Kontroller SD-kort og sett ev. inn ett nytt SD-kort. |
"F0004 Main contactor: Malfunction.1" (hovedkontaktor: Funksjonsfeil) Hovedkontaktoren er innkoblet, men må kobles ut, da nødstoppbryteren ble betjent. |
"F0032: Teach position.3" xxx Funksjonen Teach-In er aktiv ved posisjonerstyring. |
"F0048: xxx.3" Krokassistenten kan nå bare brukes med begrensning, det er f.eks. ikke mulig å løfte, eller kranen kan ikke kjøres i en bestemt retning. |
Vinsj |
|---|
"F_ _05 Hoist: Motor measurement failed.1" (vinsj: Motormåling mislykket) Forløpet til den elektriske målingen til løftemotoren ved innkobling av kranen, ikke vellykket. |
"F_ _17 Hoist: Backup limiter started up.1" (vinsj: Reserve-grensebryter tilkjørt) Lastkroken er kjørt forbi koblingspunktet til øvre løftegrensebryter og har betjent reserve-grensebryter. Kontroller koblingspunkt og girendebryter. |
"F_ _20 Hoist: xxx.1" Lastkroken har overskredet den innstilte maksimale krokhøyden. |
"F_ _26: Hoist: Wire rope wear above 80 %.3" Vaieren har nådd 80 % av når den er klar for utskifting. Utfør regelmessig kontroll. |
"F_ _27: Hoist: Caution! Wire rope wear above 100 %.3" Vaieren har nådd 100 % av når den er klar for utskifting. Ikke arbeid videre med kranen. Utfør regelmessig kontroll. |
"F_ _31 Hoist: Speed too high/low.1" Det faktiske turtallet til vinsjen (målt med absoluttvinkelgiver) overskrider toleransegrensen (for høy/lav) sammenlignet med skal-turtall til vinsjen. |
"F_ _32 eller F_ _33 Hoist synchronisation: Deviation too great.1" Ved synkronisering av to vinsjer på en kran med to vinsjer eller på to kraner i tandemdrift, var høydeforskjellen mellom de to lastkrokene for stor ved løfting eller senking. |
"F_ _35 xxx: Drehzahl: Abweichung zu groß.1" Det foreligger en differanse mellom den målte verdien og den spesifiserte verdien for turtallet på frekvensomformeren for vinsjen. |
"F_ _36 Super-precision lifting: Switching failed.1" Reléene for omkobling mellom viklingene har ikke reagert. |
"F_ _37 Hoist: Error in slack-rope detection.3" Det har oppstått en feil under initialiseringen av varierslakkbeskyttelsen. Kvitter feilen og gjenta prosessen. |
Løpekatt |
|---|
"F_ _25 Trolley travel synchronisation: Deviation too great.1" Ved synkronisering av to løpekatter ved en kran med mer enn en løpekatt, er det ved løpekattkjøring oppstått en for stor avstandsforskjell mellom de to løpekattene. |
"F_ _26 Trolley travel synch. in tandem op.: Dev. too great.1" Ved synkronisering av to løpekatter ved to kraner i tandemdrift, er det ved løpekattkjøring oppstått en for stor avstandsforskjell mellom de to løpekattene. |
"F_ _27 Trolley travel distance sensor: Outside trav. range r.1" Ved avstandssensor løpekattkjøring høyre ble øvre grense til måleverdiene overskredet eller den nedre grensen til måleverdiene underskredet. |
"F_ _28 Trolley travel distance sensor: Outside trav. range l.1" Ved avstandssensor løpekattkjøring venstre ble øvre grense til måleverdiene overskredet eller den nedre grensen til måleverdiene underskredet. |
"F_ _29 Trolley travel distance sensor r: Diagnosis fault.1" Diagnosefeil ved avstandssensor løpekattkjøring høyre. Ved stillstand blir avstandssensoren regelmessig testet internt. For testing blir utgangene til avstandssensorene kortvarig omkoblet. |
"F_ _30 Trolley travel distance sensor l: Diagnosis fault.1" Diagnosefeil ved avstandssensor løpekattkjøring venstre. Ved stillstand blir avstandssensoren regelmessig testet internt. For testing blir utgangene til avstandssensorene kortvarig omkoblet. |
"F_ _40 xxx: Drehzahl: Abweichung zu groß.1" Det foreligger en differanse mellom den målte verdien og den spesifiserte verdien for turtallet på frekvensomformeren for vinsjen. |
"F_ _41 Trolley travel: Dist. sensor right: Travel dir. reversed.1" Løpekattene kjører i en annen kjøreretning (dreieretning frekvensomformer løpekattkjøring) som avstandssensor løpekattkjøring høyre fastslått. |
"F_ _42 Trolley travel: Dist. sensor left: Travel dir. reversed.1" Løpekattene kjører i en annen kjøreretning (dreieretning frekvensomformer løpekattkjøring) som avstandssensor løpekattkjøring venstre fastslått. |
Løpekatt |
|---|
"F_ _49 Right trolley travel: Contactor does not switch on.1" Når tasten for "Right trolley travel" trykkes, kobler ikke releet inn. |
"F_ _50 Right trolley travel: Contactor does not switch off.1" Når tasten for "Right trolley travel" kobler ikke releet ut. |
"F_ _51 Left trolley travel: Contactor does not switch on.1" Når tasten "Left trolley travel" trykkes, kobler ikke releet inn. |
"F_ _52 Left trolley travel: Contactor does not switch off.1" Når tasten "Left trolley travel" slippes, kobler ikke releet ut. |
"F_ _53 Fast trolley travel: Contactor does not switch on.1" Når tasten "Fast trolley travel" trykkes, kobler ikke releet inn. |
"F_ _54 Fast trolley travel: Contactor does not switch off.1" Når tasten "Fast trolley travel" kobler ikke releet ut. |
Krankjøring |
|---|
"F_ _20 Crane travel synch. in tandem op.: Dev. too great.1" Ved synkronisering av krandrivanordning ved to kraner i tandemdrift, er det ved krankjøring oppstått en for stor forskjell mellom de to kranene. |
"F_ _28 Crane travel distance sensor: Outside trav. range f.1" Ved avstandssensor krankjøring forover ble øvre grense til måleverdiene overskredet eller den nedre grensen til måleverdiene underskredet. |
"F_ _29 Crane travel distance sensor: Outside trav. range bwd.1" Ved avstandssensor krankjøring bakover ble øvre grense til måleverdiene overskredet eller den nedre grensen til måleverdiene underskredet. |
"F_ _30 Crane travel distance sensor f: Diagnosis fault.1" Diagnosefeil ved avstandssensor krankjøring framover. Ved stillstand blir avstandssensoren regelmessig testet internt. For testing blir utgangene til avstandssensorene kortvarig omkoblet. |
"F_ _35 Crane travel frequency converter: Speed: Dev. too great.1" Det foreligger en differanse mellom den målte verdien og den spesifiserte verdien for turtallet på frekvensomformeren for vinsjen. |
"F_ _31 Crane travel distance sensor back: diagnosis fault.1" Diagnosefeil ved avstandssensor krankjøring bakover. Ved stillstand blir avstandssensoren regelmessig testet internt. For testing blir utgangene til avstandssensorene kortvarig omkoblet. |
"F_ _37 Crane: Distance sensor fwd: Travel dir. reversed.1" Kranen kjører i en annen kjøreretning (dreieretning frekvensomformer krankjøring) som avstandssensor krankjøring forover fastslått. |
"F_ _38 Crane: Distance sensor back: Travel dir. reversed.1" Kranen kjører i en annen kjøreretning (dreieretning frekvensomformer krankjøring) som avstandssensor krankjøring tilbake fastslått. |
Krankjøring |
|---|
"F_ _44 Safety: Safe stop (STO) in limit switch range.3" Via sikkerhets-PLS har kranens endebryterområde aktivert en sikker stopp (STO) ved overkjøring av koblingspunktet. |
"F_ _45 Forward crane travel: Contactor does not switch on.1" Når tasten "Forward crane travel" trykkes, kobler ikke releet inn. |
"F_ _46 Forward crane travel: Contactor does not switch off.1" Når tasten "Forward crane travel" slippes, kobler ikke releet ut. |
"F_ _47 Backward crane travel: Contactor does not switch on.1" Når tasten "Reverse crane travel" trykkes, kobler ikke releet inn. |
"F_ _48 Backward crane travel: Contactor does not switch off.1" Når tasten "Reverse crane travel" slippes, kobler ikke releet ut. |
"F_ _61 Fast crane travel: Contactor does not switch on.1" Når tasten "Fast crane travel" trykkes, kobler ikke releet inn. |
"F_ _62 Fast crane travel: Contactor does not switch off.1" Når tasten "Fast crane travel" slippes, kobler ikke releet ut. |
Oversikt over meldinger for redundante grensebrytere og kollisjonssikringer
Ved redundant grensebryter, krandistansering eller katt-distansering, brukes to krysspakbrytere eller fotoceller ved et koblingspunkt for å øke sikkerheten ytterligere. Hvis begge kryssspakbryterne eller fotocellene ikke utløses samtidig ved kryssing av koblingspunktet, vises den aktuelle meldingen. Imidlertid bremser kranen eller løpekatten i henhold til funksjonen.
Krankjøring |
|---|
"F_ _26 Crane travel: Red. shut-down: Switching status differs.3" |
"F_ _27 Crane travel: Red. braking func.: Switching status diff..3" |
Krandistansering |
|---|
"F_ _16 Crane dist. sys.: Red. shut-down 1/2 f: Sw. status diff.3" |
"F_ _17 Crane dist. sys.: Red. shut-down 1/2 b: Sw. status diff.3" |
"F_ _18 Crane dist. sys.: Red. shut-down 1/2 f/b: Sw. stat. diff.3" |
"F_ _19 Crane dist. sys.: Red. brak. fnct. 1/2 f: Sw. stat. diff.3" |
"F_ _20 Crane dist. sys.: Red. brak. fnct. 1/2 b: Sw. stat. diff.3" |
"F_ _21 Crane dist. sys: Red. brak. fnct. 1/2 f/b: Sw. stat diff.3" |
Løpekatt-distansering |
|---|
"F_ _16 Trolley dist. sys.: Red. shut-down 1/2 r: Sw. stat. diff.3" |
"F_ _17 Troll. dist. sys.: Red. shut-down 1/2 r/l: S. stat. diff.3" |
"F_ _18 Trolley dist. sys.: Red. shut-down 1/2 l: Sw. stat. diff.3" |
"F_ _19 Trolley dist. sys: Red. brak. fnct. 1/2 r: Sw. stat diff.3" |
"F_ _20 Trolley dist. sys: Red. brak. fnct. 1/2 l: Sw. stat diff.3" |
"F_ _21 Troll. dist. sys.: Red. shut-down 1/2 r/l: S. stat. diff.3" |
På LED-matriseindikatoren vises "WAITING".
LED-matriseindikatoren viser "WAITING" også etter flere mminutter etter tilkobling av forsyningsspenningen for kranen.
- LED-matriseindikatoren mottar ikke signaler fra kranstyringen. Mulig årsak: PLS har feil eller er defekt.
- Hvis kranen starter etter en kort ventetid men LED-matriseindikatoren fremdeles viser "WAITING", er LED-matrisevisningen defekt eller ledningen til LED-matriseindikatoren er skadet.
På LED-matriseindikatoren vises "NO SIGNAL".
- LED-matriseindikatoren har allerede mottatt gyldige signaler fra kranstyringen. Disse ble avbrutt eller ødelagt.
Vise meldinger i KranOS
De aktuelle feilkodene og meldingene fra ABUControl, feilkoder fra frekvensomformer og en logg-fil over alle tidligere meldinger, kan vises i KranOS.
For dette arbeidstrinnet er det nødvendig med tilgang fra en laptop eller et nettbrett til KranOS. Brukeren "CUSTOMER" (brukernivå [1]) eller "SERVICE" (brukernivå [2]) må være innlogget.
Feilkode fra frekvensomformer
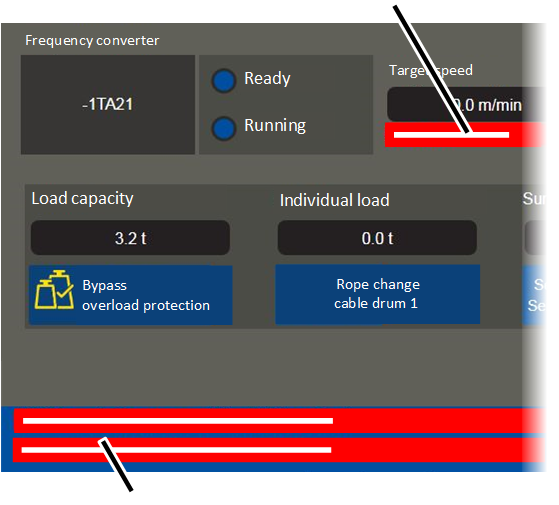
Visning av de aktuelle meldingene fra ABUControl:
- I vinduene til kranakslene vises i nedre område de aktuelle feilmeldingene fra ABUControl for de aktuelle kranakslene.
Visning av feilkodene fra frekvensomformer:
- I vinduet til den aktuelle kranakselen vises i området "Frequency converter" feilkoden fra frekvensomformeren.
- I tillegg vises feilkoden fra frekvensomformeren sammen med meldingen "F_ _ 01: Hoist: Frequency converter fault code: _ _ _", "F_ _ 01: Trolley: Frequency converter fault code: _ _ _" eller "F_ _ 01: Crane: Frequency converter fault code:: _ _ _" som samlemelding fra ABUControl i nedre område.
Visning av logg-fil:
Se "Vise logg-fil".
ABUS-service
Kun i Tyskland
- Sørg for å ha produktnummer, serienummer og kundenummer klart hvis disse er kjent.
- Ring ABUS-servicesentralen:
- Telefon: +49 (0)2261-37-237
- Etter kontortid legger du igjen beskjed på telefonsvareren.
- ABUS-service ringer deg tilbake om kort tid.
- Ved behov sender du problembeskrivelsen på telefaks eller e-post:
- Telefaks: +49 (0)2261-37-265
- e-post: service@abus-kransysteme.de
Kun utenfor Tyskland
- Ring ABUS-avdelingen eller kranservicepartneren lokalt.
ABUS-avdelingen eller kranservicepartneren lokalt informerer om kontaktinformasjon, kontaktperson og tilgjengelighet.