BIR BAKIŞTA:
ABUS vincinin kullanılması
Vinç ile yük kaldırma işlerinde veya vincin yakınında çalışan herkesi ilgilendirir
Tüm vinç için geçerli el kitabını mutlaka okuyun ve dikkate alın! Burada verilen uyarılar, diğer el kitaplarına ek olarak geçerlidir.
Güvenliğe ilişkin uyarı bilgileri
Vinçte güvenli bir şekilde çalışmak için, aşağıdaki uyarıları dikkate alın. Özel tehlike uyarıları, tehlikenin söz konusu olduğu kısımlarda bulunurlar.
Sadece, bir kedi arabasına sahip vinçlerde
Maksimum yük taşıma kapasitesi, kedi arabasında ve alt palangada veya kanca bağlantı tertibatında belirtilmiştir. Ayrıca, maksimum taşıma kapasitesi vinç üzerinde belirtilmiştir.
- Gezer köprü vinçte: Ana kirişte
- Döner vinçte: Vinç kolunda
- HB vincinde: Vinç kirişinde
- Tek raylı kedi arabası yürüme yolunda: kedi arabası yürüme yolu üzerinde
Sadece, birden fazla kedi arabasına sahip vinçlerde
Maksimum yük taşıma kapasitesi, kedi arabasında ve alt palangada veya kanca bağlantı tertibatında belirtilmiştir. Ayrıca, tüm vincin maksimum taşıma kapasitesi, vinç üzerinde belirtilmiştir.
- Gezer köprü vinçte: Ana kirişte
- Döner vinçte: Vinç kolunda
- HB vincinde: Vinç kirişinde
- Tek raylı kedi arabası yürüme yolunda: kedi arabası yürüme yolu üzerinde
Yük taşıma kapasitelerine ilişkin derleme
- Birden fazla kedi arabası taşıyan bir vincin malsimum yük taşıma kapasitesi, tek tek kapasiteler toplanarak kesin şekilde belirlenebiliyor ise, ilgili kedi arabalarının maksimum yük taşıma kapasiteleri, bir ''+'' işareti ile verilir. İlgili toplam, vincin maksimum yük taşıma kapasitesidir.
İlk 5 ton'luk kedi arabasıİkinci 5 ton'luk kedi arabası
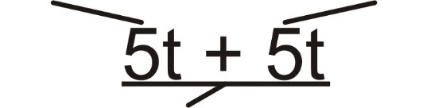
20 ton'luk kedi arabası10 ton'luk kedi arabası5 ton'luk kedi arabası
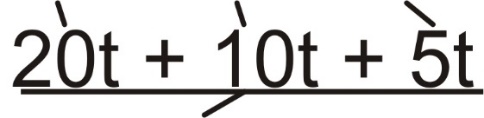
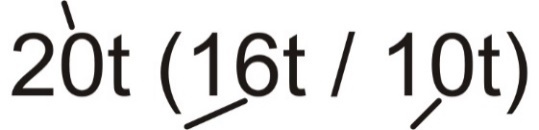
- Bir vincin maksimum taşıma kapasitesi, birden fazla kedi arabasının yük kapasitesinin toplamı sonucu elde edilemiyorsa, önce vincin maksimum yük taşıma kapasitesi verilir, sonra kedi arabalarınınki verilir; bu değerler, parantez içinde bir ''/'' işareti ile verilir.
Vincin maksimum yük taşıma kapasitesi
Ek kural:
Bir vincin maksimum taşıma kapasitesi, tam da en büyük kedi arabasınınkine eşitse, vincin maksimum yük taşıma kapasitesi verilmez ve parantez yazılmaz.
Vincin ve aynı zamanda en büyük kedi arabasının maksimum yük taşıma kapasitesi
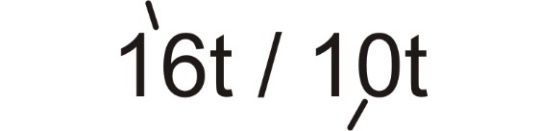
Vincin ve aynı zamanda en büyük kedi arabasının maksimum yük taşıma kapasitesi
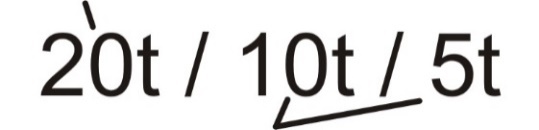
- Burada da, vincin maksimum yük taşıma kapasitesi, birden fazla kedi arabasının taşıma kapasitesinin toplanması sonucu elde edilebilir.
20 ton'luk kedi arabası5 ton'luk kedi arabası10 ton'luk kedi arabası
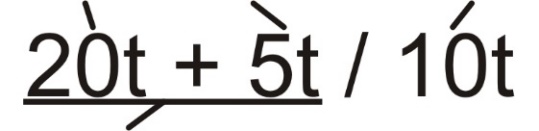
yük taşıma kapasitesi
Sadece, kısmi yük aralığına sahip vinçlerde
Bu kısım sadece, ana kiriş (gezer köprü vincinde), vinç kolu (döner vinçte), vinç kirişi (HB vincinde) veya kedi arabası yürüme yolu (tek raylı kedi arabası yürüme yolunda), farklı maksimum yük taşıma kapasitesine sahip farklı kısımlara ayrılmış ise, geçerlidir.
Ana kirişteki (gezer köprü vincinde), vinç kolundaki (döner vinçte), vinç kirişindeki (HB vincinde) veya kedi arabası yürüme yolundaki (tek raylı kedi arabası yürüme yolunda) tek tek bölgelerin maksimum yük taşıma kapasiteleri, dikey çizgiler ile birbirinden ayrılmıştır. Çizgiler arasında, kısmi yük aralığına ait ilgili maksimum yük taşıma kapasitesi belirtilmiştir.
Sadece ikaz cihazı ile donatılmış vinçte
Bu kısım sadece vinç, bir ikaz cihazına (örn. klakson veya çan) sahip ise, geçerlidir.
Uyarı
İşletme sırasında, en yüksek veya en düşük kanca konumunun yakınında çalışılması gerekiyorsa, kaldırma sınırlayıcısında olası hasarları önlemek için düzenli olarak kontrol edilmesi gereken, ek bir yedek sınırlayıcı kullanılmalıdır.
Bir yükün kancaya asılmasında güvenliğe yönelik uyarılar
İki kedi arabası ile veya tandem işletimde çalışmaya ilişkin güvenlik bilgileri
Uyarı
Vinçle yükler döndürülecekse, ek fonksiyonlara sahip bir aşırı yüke karşı emniyet tertibatı ve ek bir vinç donanımı gerekli olabilir. Her halükarda işletici firma tarafından bağımsız bir tehlike analizi yapılmalı ve vinç operatörüne özel eğitim verilmelidir.
Uyarı
Vinçle yükler döndürülecekse, ek bir vinç donanımı gerekli olabilir. Ancak o zaman da halatın eğik ilerlememesi gerekir.
Vinçte hasarın önlenmesi
Vincin uzun bir kullanım ömrü için önemli olan bu uyarıları dikkate alın.
Acil durdurma
Resimlerde asılı butonlu kumandadaki acil durdurma butonu gösterilmiştir. Telsizle kumandadaki acil durdurma fonksiyonu, vinçteki çalışma şeklinden pek de farklı değildir.
Ayrıca bakınız ABURemote el kitabı.
Asılı butonlu kumandaya sahip vinç ile tehlikeli durumlar yaşandığında:
Acil durdurma düğmesi
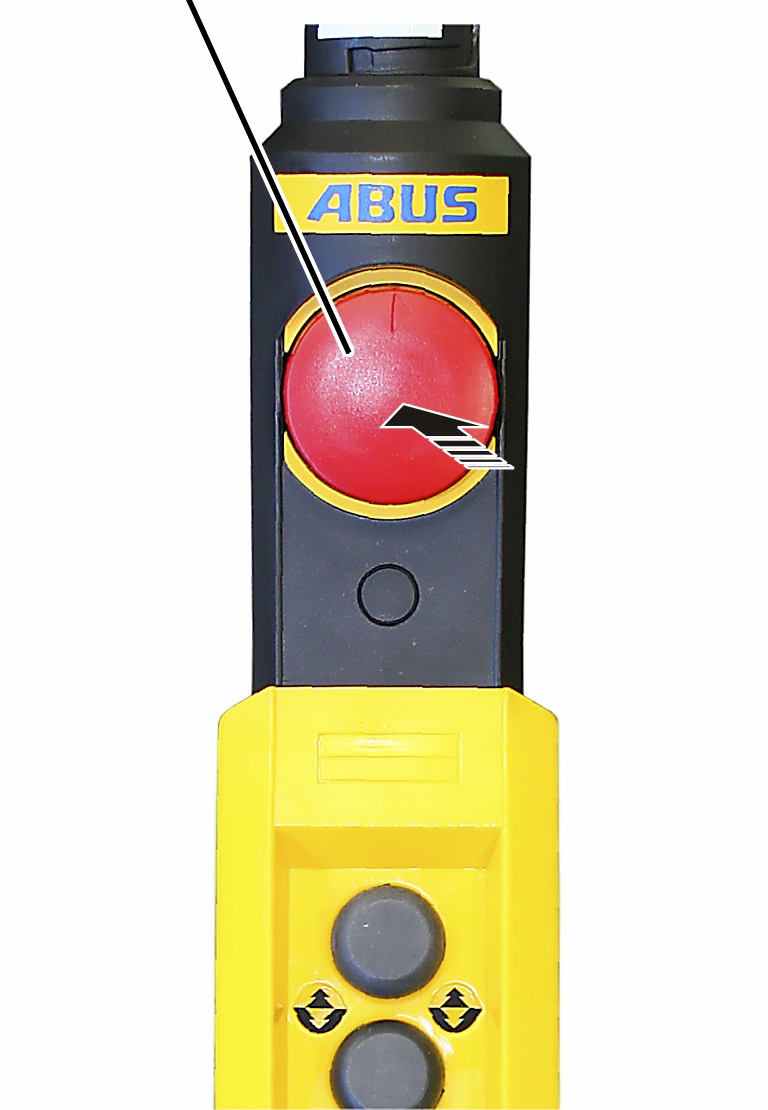
- Acil durdurma düğmesine basın.
- Vinç, derhal frenleme yapıyor; yük kancası, duruyor.
- İki kedi arabası birlikte işletildiğinde: İki kedi arabası anında frenlenir ve durur.
- Tandem işletimde: İki vinç anında frenlenir ve durur.
Tehlikeli durum giderildiğinde:
Acil durdurma düğmesi
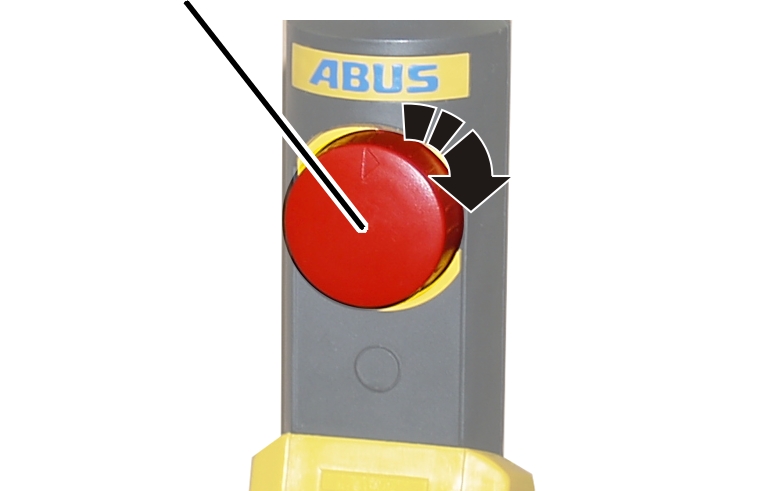
- Asılı butonlu kumanda varsa: Acil durdurma düğmesini, bir çeyrek tur saat yönünde çevirin.
- Telsizle kumanda varsa: Telsizle kumandanın vericisini açın ve alıcıda sisteme giriş yapın.
ABURemote el kitabına bakınız.
- Doğru kedi arabasının seçili olup olmadığını ya da iki kedi arabasının birlikte işletiminin veya tandem işletiminin etkin olup olmadığını kontrol edin.
ABURemote el kitabına bakınız.
- Vinç kullanıma hazırdır.
- Acil durdurma düğmesinin kilidi açıldıktan sonra vinç otomatik olarak hareket etmeye başlamaz.
Her zamanki gibi vinci hareket ettirme, kedi arabasını hareket ettirme, kaldırma işlemi/indirme işlemi butonlarına basılmalıdır.
Çalışmaya başlamadan önce kontrol etme ve açma işlemi
Vinç ile çalışmaya başlamadan önce, aşağıdaki noktaları kontrol edin. Hasar veya sorunlar söz konusu olduğunda, vinçte çalışmayın ve bu durumu iş arkadaşlarınıza ve amirlerinize bildirin.
Vincin dış kısımlarının kontrol edilmesi
- Birlikte teslim edilen tüm el kitaplarında, vinci çalıştırmadan önce, daha başka noktaların da kontrol edilmesi gerekip gerekmediğinden emin olun.
- Vinçte veya aksesuarda hasar fark ediliyor mu (örn. pas, gevşek parçalar, sızan yağ, eksik vidalar, …)?
Kanca emniyet mandalı
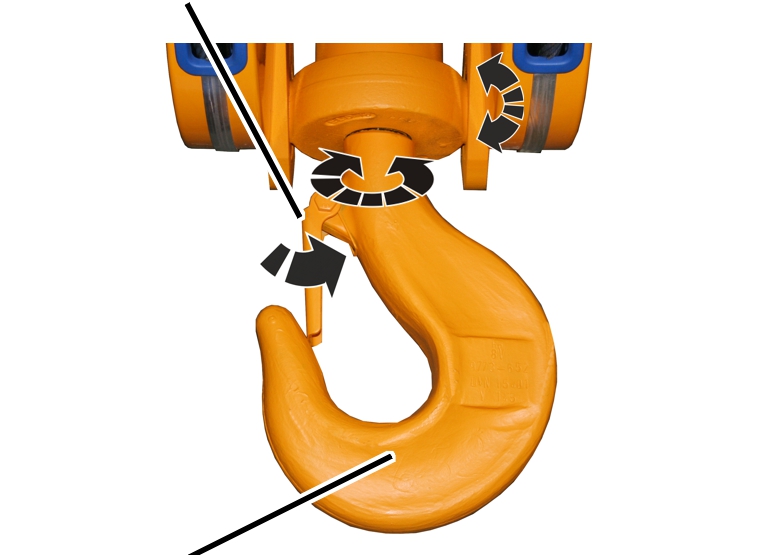
- Yük kancası genel anlamda iyi durumda mı?
- Yük kancası döndürülebiliyor mu?
- Yük kancası devrilebiliyor mu?
- Kanca emniyet mandalı iyi durumda ve rahat hareket ediyor mu?
- Kanca emniyet mandalı tamamen kapanıyor mu?
Sadece halatlı palangada
- Tüm halatta hasar mevcut olup olmadığını kontrol edin. Burada gösterilen hasarlar veya benzeri hasarlar, halatta görülmemelidir.
Hasarlara örnekler:
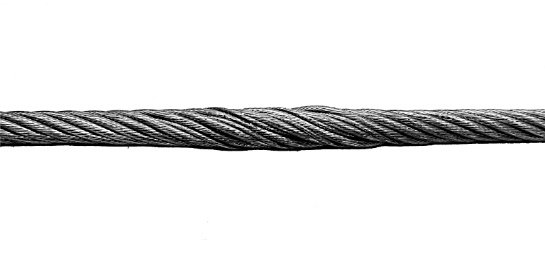
Halatın tel dokusu açılmış. Halatın iç kısmındaki bükülü tel demetleri görülüyor.
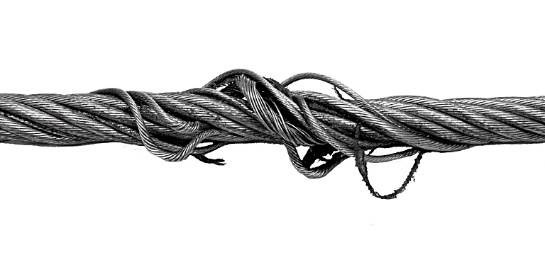
Halatta ilmekler oluşmuş.
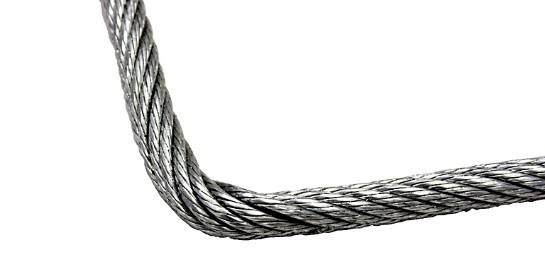
Halat içinde bir kıvrım var. Bu kıvrım, dıştan zorlanma sonucu halata kuvvet uygulandığında oluşur.
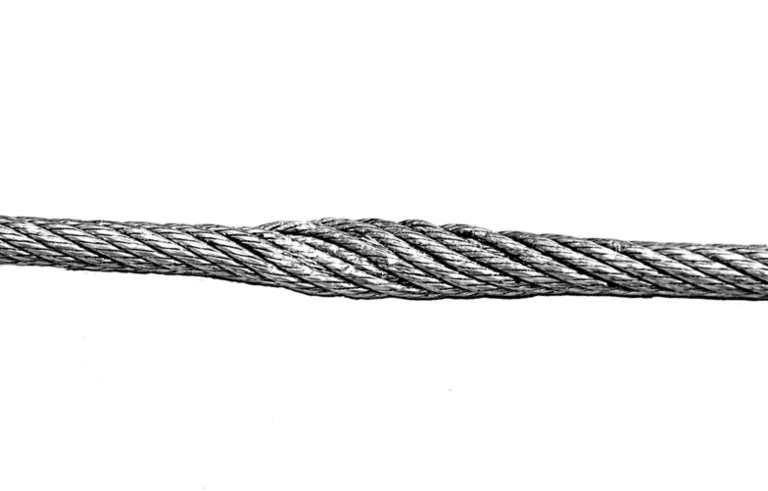
Halatın belli bir noktasında yassılaşma var. Bu durum, halatın ezilmesi veya sıkışması sonucu meydana gelir.
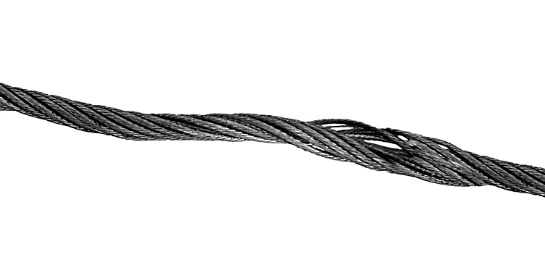
Halatta bir ''kuş kafesi'' halat hasarı meydana gelmiş. Bu ''kuş kafesi'', halatın yüksek oranda zorlama eşliğinde döndürülerek açılması sonucu oluşur.
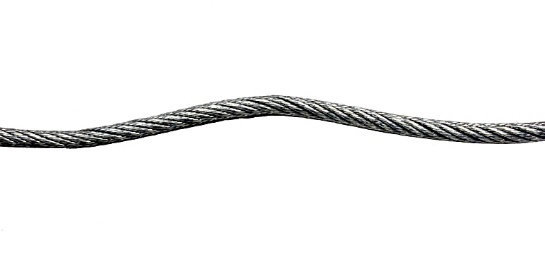
Halatta, tirbuşon şeklinde deformasyon mevcut.
- Halatta gözle görülür tel kopması olup olmadığını kontrol edin. Halatta gözle görülür tel kopması mevcut olduğunda, vinç ile çalışmayın. Ayrıntılı periyodik halat bakımı ve kontrolü işlemi yaptırın. Bakınız "ABUS vinçleri için genel ürün el kitabı".
Sadece zincir palangasında
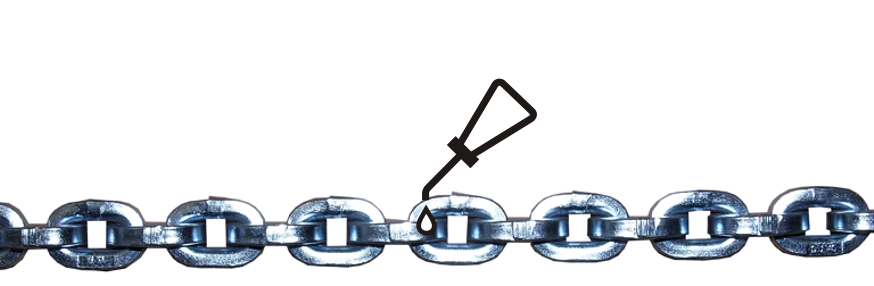
- Zincir, sıvı yağla mı yağlanmış?
- Tüm zincirde hasar mevcut olup olmadığını kontrol edin. Burada gösterilen hasarlar veya benzeri hasarlar, zincirde görülmemelidir.
Hasarlara örnekler:
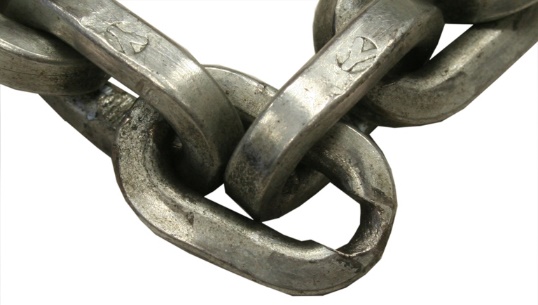
Zincir halkası çok aşınmıştır.
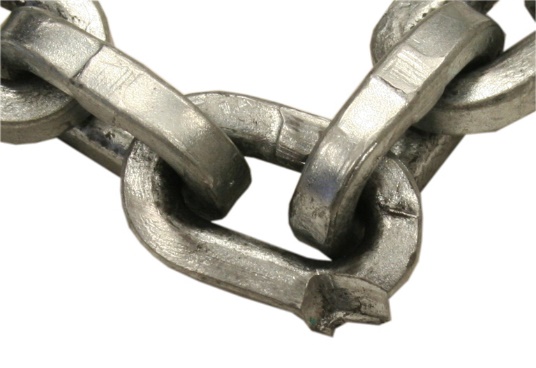
Zincir halkası, mekanik olarak hasar görmüştür.
Çalıştırma işlemi
- Birlikte teslim edilen tüm el kitaplarında, vincin çalıştırılması sırasında, daha başka noktaların da dikkate alınması gerekip gerekmediğinden emin olun.
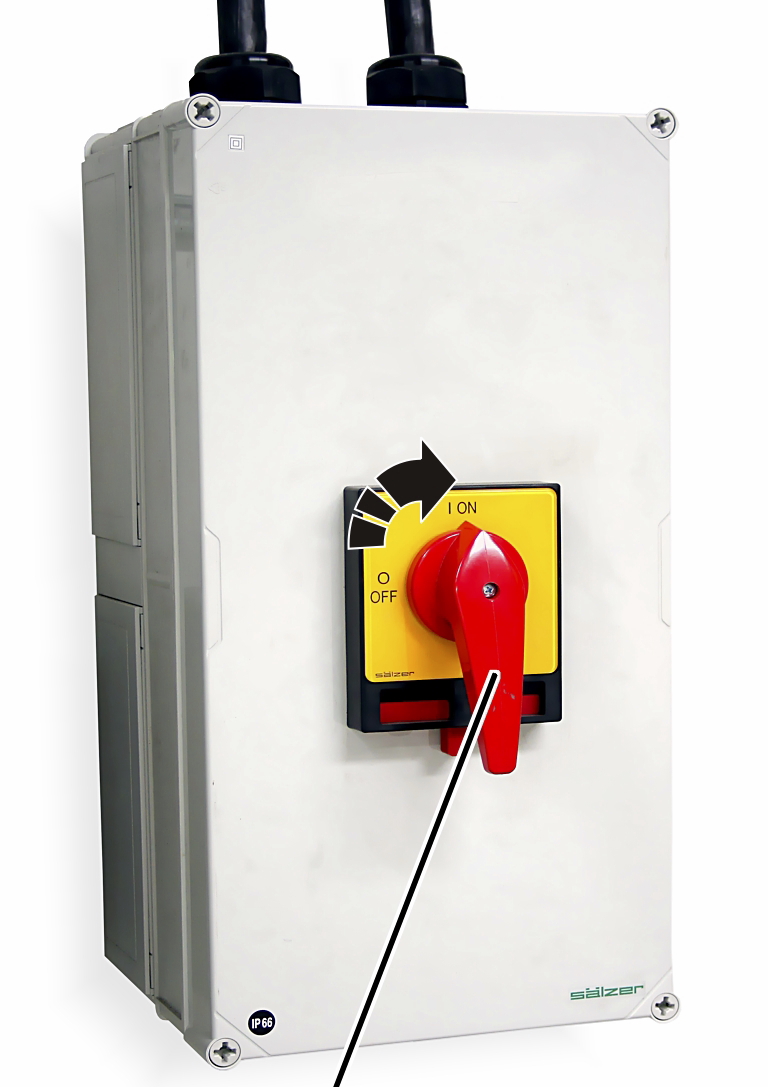
şebeke kesicisi
- Sadece, vinç tertibatı bir şebeke kesicisine sahip olduğunda: Komple vinç tertibatını, şebeke kesicisi ile açın.
- Vinç çalışır.
- Nokta matris LED göstergeli ABUControl varsa: Nokta matris LED göstergede önce "WAITING" ve ardından başlatma işlemine dair artan bir yüzdelik değer görüntülenir.
- ABUControl veya ABULiner varsa: ABUControl veya ABULiner vinç kontrol düzeni çalışmaya başlayana kadar yaklaşık 30 saniye bekleyin.
- Nokta matris LED göstergeli ABUControl varsa: Nokta matris LED göstergede "F0001 Standby" (F0001 Bekleme) mesajı görüntülenir. Vinç artık çalışmaya hazırdır.
Sadece asılı butonlu kumanda olduğunda
Acil durdurma düğmesinin kilidinin açılması
Acil durdurma düğmesi
- Acil durdurma düğmesini, bir çeyrek tur saat yönünde çevirin.
- Vinç kullanıma hazırdır.
Sadece telsiz kumanda olduğunda
Sisteme giriş
- Telsiz kumandanın vericisini açın ve alıcıda sisteme giriş yapın.
ABURemote el kitabına bakınız.
- Vinç kullanıma hazırdır.
Sadece telsizle kumanda için sinyal lambası olduğunda
Verici etkinleştirilince:
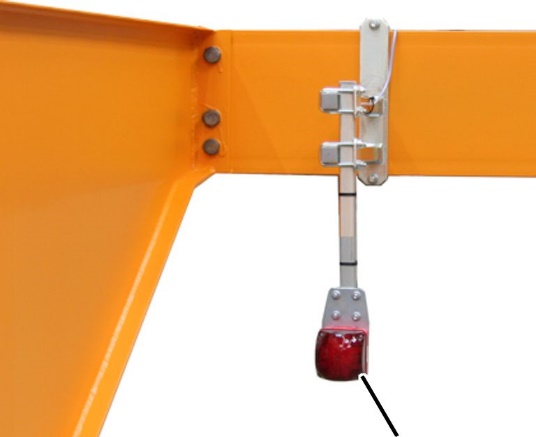
- Kırmızı sinyal lambası yanar.
Bu sayede çevredeki insanlar, vinçte bir vericinin giriş yaptığını ve her an hareket edebileceğini anlar.
Acil durdurma düğmesinin, kaldırma tertibatı tahrik düzeninin, bu tahrik düzenindeki frenin kontrol edilmesi
Çalışmaya başlamadan önce kontrol edin:
- Kaldırma butonuna sonuna kadar basın.
- Yük kancası, yukarı doğru hareket eder.
- Acil durdurma düğmesine basın.
- Yük kancası, daha fazla yukarıya hareket etmez.
- Fren, 'tak' diye bir ses çıkarır ve yük kancası derhal frenlenir ve durur.
- Acil durdurma düğmesi, kaldırma tertibatı tahrik düzeni ve bu tahrik düzenindeki fren, şimdi işlev yönünden kontrol edilmiştir.
- Vinci, asılı butonlu kumandayı veya telsizle kumandayı kullanarak yeniden açın.
Hareket tahrik düzenlerinin ve bu düzenlerin frenlerinin kontrol edilmesi
Çalışmaya başlamadan önce kontrol edin:
- Kedi arabasını hareket ettirme düzeninin ve vinci hareket ettirme düzeninin butonuna sonuna kadar basın.
- Kedi arabası ve vinç, ilgili yöne doğru hareket eder.
- Acil durdurma düğmesine basın.
- Kedi arabası ve vinç, artık hareket etmezler.
- Frenler, 'tak' diye bir ses çıkarır, kedi arabası ve vinç derhal frenlenir ve durur.
- Hareket tahrik düzenlerinin ve bu düzenlerin frenleri şimdi işlevleri yönünden kontrol edilmiştir.
- Vinci, asılı butonlu kumandayı veya telsizle kumandayı kullanarak yeniden açın.
Sadece, elektrikli dönme düzenine sahip döner vinçlerde
Döndürme tahrik düzenini kontrol edin
Çalışmaya başlamadan önce kontrol edin:
- Döndürme butonuna sonuna kadar basın.
- Vinç, ilgili yöne doğru hareket eder.
- Acil durdurma düğmesine basın.
- Vinç, artık yana dönmüyor ve yavaşça duruyor.
- Döndürme tahrik düzeni, bir frene sahip değildir; bu sebepten dolayı vinç, yavaşça dönme hareketi yapar.
- Şimdi, döndürme tahrik düzeninin işlevi kontrol edilmiştir.
- Vinci, asılı butonlu kumandayı veya telsizle kumandayı kullanarak yeniden açın.
Sadece halatlı palangada ve mekanik kaldırma sınır anahtarına sahip zincir palangasında
Kaldırma sınırlayıcısının kontrol edilmesi
Çalışmaya başlamadan önce kontrol edin:
- Kaldırma butonuna yarı oranında basın ve yük kancasını düşük kaldırma hızında tamamen yukarıya hareket ettirin.
- Yük kancası, en yüksek kanca konumunda durur.
- Kaldırma üst konum sınırlayıcısının fonksiyonu şimdi kontrol edildi.
Sadece ikiz kaldırma tertibatı olduğunda
Uyarı:
Her çalışma başlangıcında kaldırma üst konum sınırlayıcısının kontrol edilmesiyle halat tamamen sarılır. Bu sayede halat, her iki halat tamburuna eşit şekilde dağıtılmış olur. Bu şekilde arızasız işletim garanti edilir.
Halat, düzenli olarak her iki halat tamburuna eşit şekilde sarılmazsa, halat eşitsiz bir şekilde dağıtılmış olabilir ve bu nedenle bir halat tamburundaki halat tamamen sarılmışken diğeri henüz tamamen sarılmamış olabilir.
Sadece, elektronik kaldırma sınır anahtarına sahip zincir palangasında
Anahtarlama noktalarının kontrol edilmesi
Çalışmaya başlamadan önce kontrol edin:
- Yük kancasını, ayarlanmış olan ilgili anahtarlama noktalarına kadar hareket ettirin.
- Zincir palangası, artık ilgili yönde hareket etmez.
Sadece, kaldırma sınır anahtarı olmayan zincir palangasında
Zincir palangası, bir kayıcı kavrama düzenine sahiptir. Yük kancası, en yüksek kanca konumunda gövdenin alt kısmına çarptığında, zincir palangasında hasar oluşmasını önler.
- Bu sebepten dolayı, kayıcı kavrama düzenini, çalışmadan önce de kontrol edin.
Hareket sınırlayıcı anahtarın kontrol edilmesi
Çalışmaya başlamadan önce kontrol edin:
- Önceden durdurma tertibatını kontrol edin:
- Gezer köprü vincinde: Vinci, yüksek hızda vinç yürüme yolunun bitiş kısmına kadar hareket ettirin.
- Gezer köprü vincinde: Kedi arabasını, yüksek hareket hızında, ana kirişin bitiş kısmına kadar hareket ettirin.
- İki kedi arabası olduğunda: Kedi arabalarını sırayla yüksek hareket hızında ilgili diğer kedi arabasına kadar hareket ettirin.
- Tek raylı kedi arabası yürüme yolunda: Kedi arabasını, yüksek hareket hızında, kedi arabası yürüme yolunun bitiş kısmına kadar hareket ettirin.
- Bitiş kısmına çok az kala vinç (kedi arabası) frenleme yapar ve düşük hareket hızında hareket etmeye devam eder.
- Son konum durdurma tertibatını kontrol edin:
- Gezer köprü vincinde: Vinci, vinç yürüme yolunun bitiş kısmına kadar hareket ettirin.
- Gezer köprü vincinde: Kedi arabasını, ana kirişin bitiş kısmına kadar hareket ettirin.
- İki kedi arabası olduğunda: Kedi arabalarını sırayla ilgili diğer kedi arabasına kadar hareket ettirin.
- Tek raylı kedi arabası yürüme yolunda: Kedi arabasını, kedi arabası yürüme yolunun bitiş kısmına kadar hareket ettirin.
- Bitiş kısmına geldiğinde vinç (kedi arabası), tamamen durana kadar frenleme yapar.
- Vinç (kedi arabası), bitiş kısmına çok az kala durur.
Diğer ikaz cihazları ve emniyet tertibatlarının kontrol edilmesi
Vinç, daha başka ikaz cihazlarına ve emniyet tertibatlarına sahip ise:
- İkaz cihazlarını kontrol edin.
- Emniyet tertibatlarını kontrol edin.
Vinci çalıştırmak için en uygun konumun seçilmesi
Kedi arabasını hareket ettirmek için hareket yönü okları
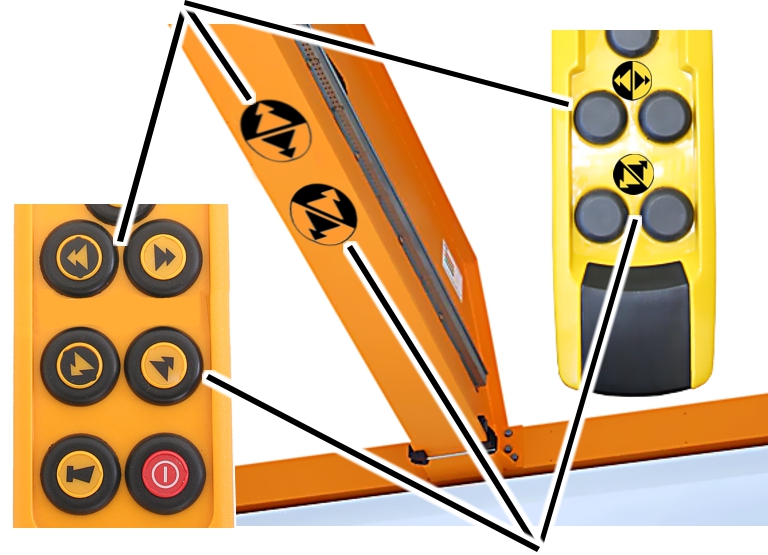
- Kendi konumunuzu, verici veya asılı butonlu kumanda üzerindeki hareket yönü okları vinç üzerindeki hareket yönü oklarıyla eşleşecek şekilde seçin.
Sadece telsizle kumanda varsa: Özellikle telsizle kumanda varsa, vinçteki ve vericideki hareket yönü okları, vinç hareketi ve kedi arabası hareketi için doğru butonlara basmaya yardımcı olmaktadır. Vinç operatörünün pozisyonu vinçten bağımsız olduğu için, gerçek ve beklenen hareket yönleri her zaman uyuşmamaktadır.
ABURemote el kitabına da bakın.
- Hareket yönü oklarının (sarı ve siyah oklar) renkleri, kendi pozisyonundan bağımsız olarak, daima vincin ve kedi arabasının doğru hareket yönünü gösterirler.
Kaldırma işlemi ve indirme işlemi, vinci hareket ettirme, kedi arabasını hareket ettirme işlemleri
Sadece asılı butonlu kumanda olduğunda
Asılı butonlu kumanda el kitabına bakın.
Sadece telsiz kumanda olduğunda
ABURemote el kitabına bakınız.
Sadece iki kademeli hareket profili (ABUControl) ve ABUS vinç elektriği 3 olduğunda
Bu bölüm sadece iki kademeli hareket tahrik düzenlerine ve/veya kaldırma tertibatı tahrik düzenlerine (ABULiner hariç) sahip ABUS vinç elektriği 3'lü vinçler...
… ve ABUControl'lu vinçler için geçerlidir. ABUControl varsa gerektiğinde ABUS KranOS'de hareket profili kumandasında iki kademeli veya kademesiz hareket profili arasında gidilip gelinebilir.
Genel bakış
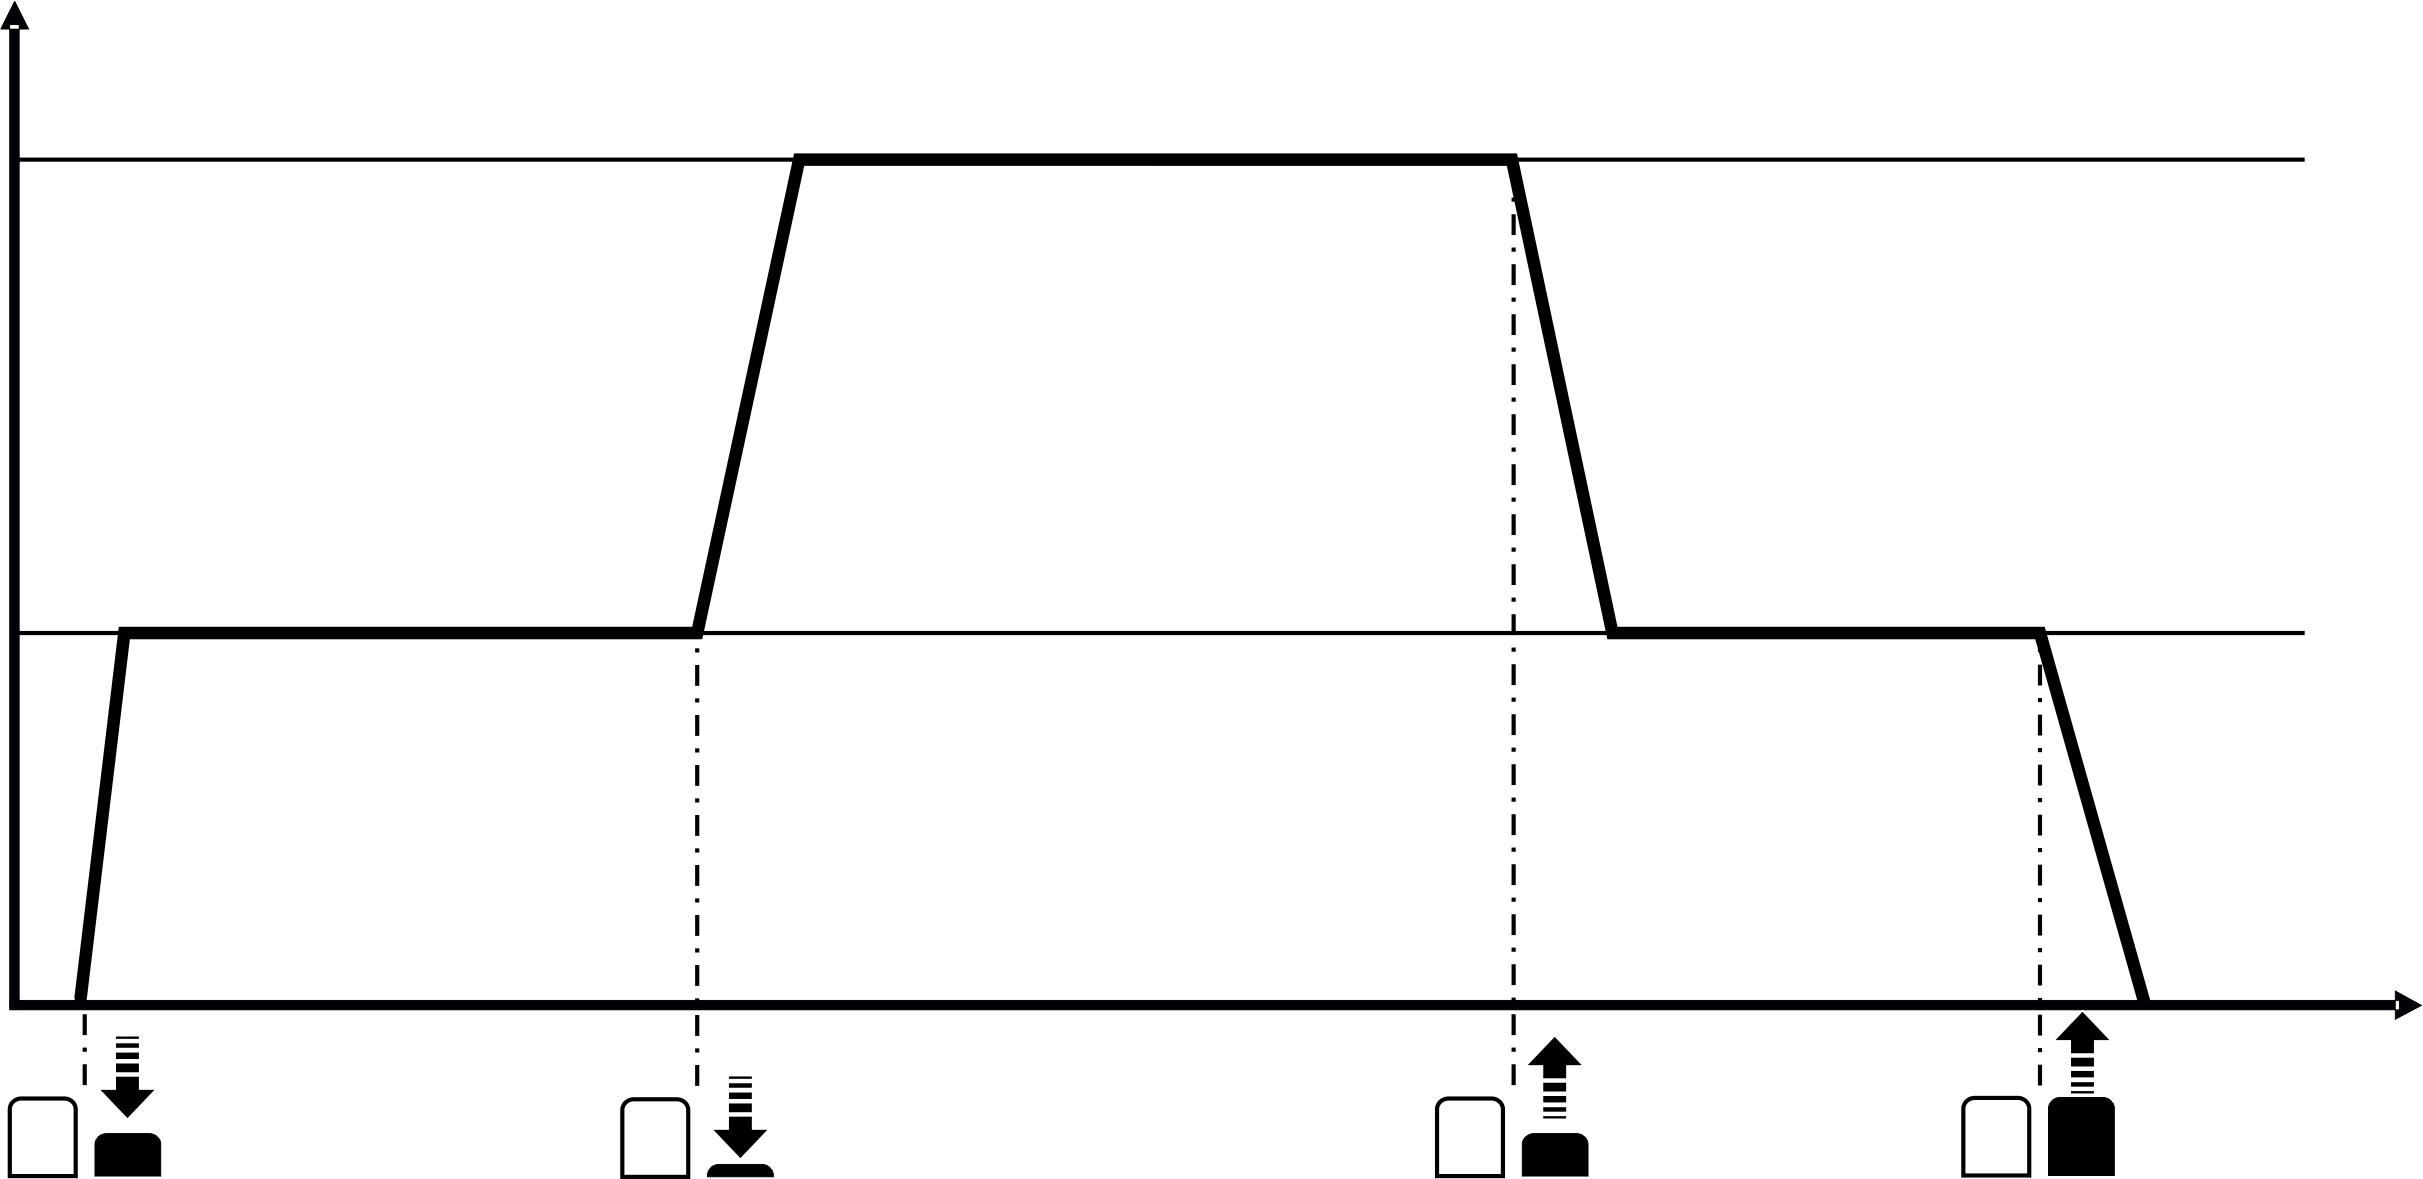
Kaldırma hızı ve hareket hızı iki kademede (yavaş ve hızlı) ayarlanabilir.
Yavaş kaldırma/indirme/hareket ettirme

- Butona hafifçe basın (Kademe 1).
- Vinç, düşük hızda kaldırır veya indirir.
Daha hızlı kaldırma/indirme/hareket ettirme
- Butona sonuna kadar basın (Kademe 2).
- Vinç hızlanır ve daha yüksek hızda kaldırır/indirir/hareket eder.
Frenleme

- Butonu, yarı oranında bırakın (tekrar Kademe 1'e).
- Vinç frenlenir ve yeniden düşük hızda kaldırır/indirir/hareket eder.
Bulunulan yerde durulması

- Butonu bırakın.
- Vinç frenlenir ve durur.
Sadece kademesiz hareket profili (ABUControl) ve ABULiner'lı ABUS vinç elektriği 3 olduğunda
Bu bölüm sadece kademesiz hareket tahrik düzeni ve/veya kaldırma tertibatı tahrik düzeni hızlandırmasına sahip ABUS vinç elektriği 3'lü vinçler (frekans invertörü ABULiner ile) …
… ve ABUControl'lu vinçler için geçerlidir. ABUControl varsa gerektiğinde ABUS KranOS'de hareket profili kumandasında iki kademeli veya kademesiz hareket profili arasında gidilip gelinebilir.
Genel bakış
Kaldırma hızı ve hareket hızı kademesiz olarak ayarlanabilir.
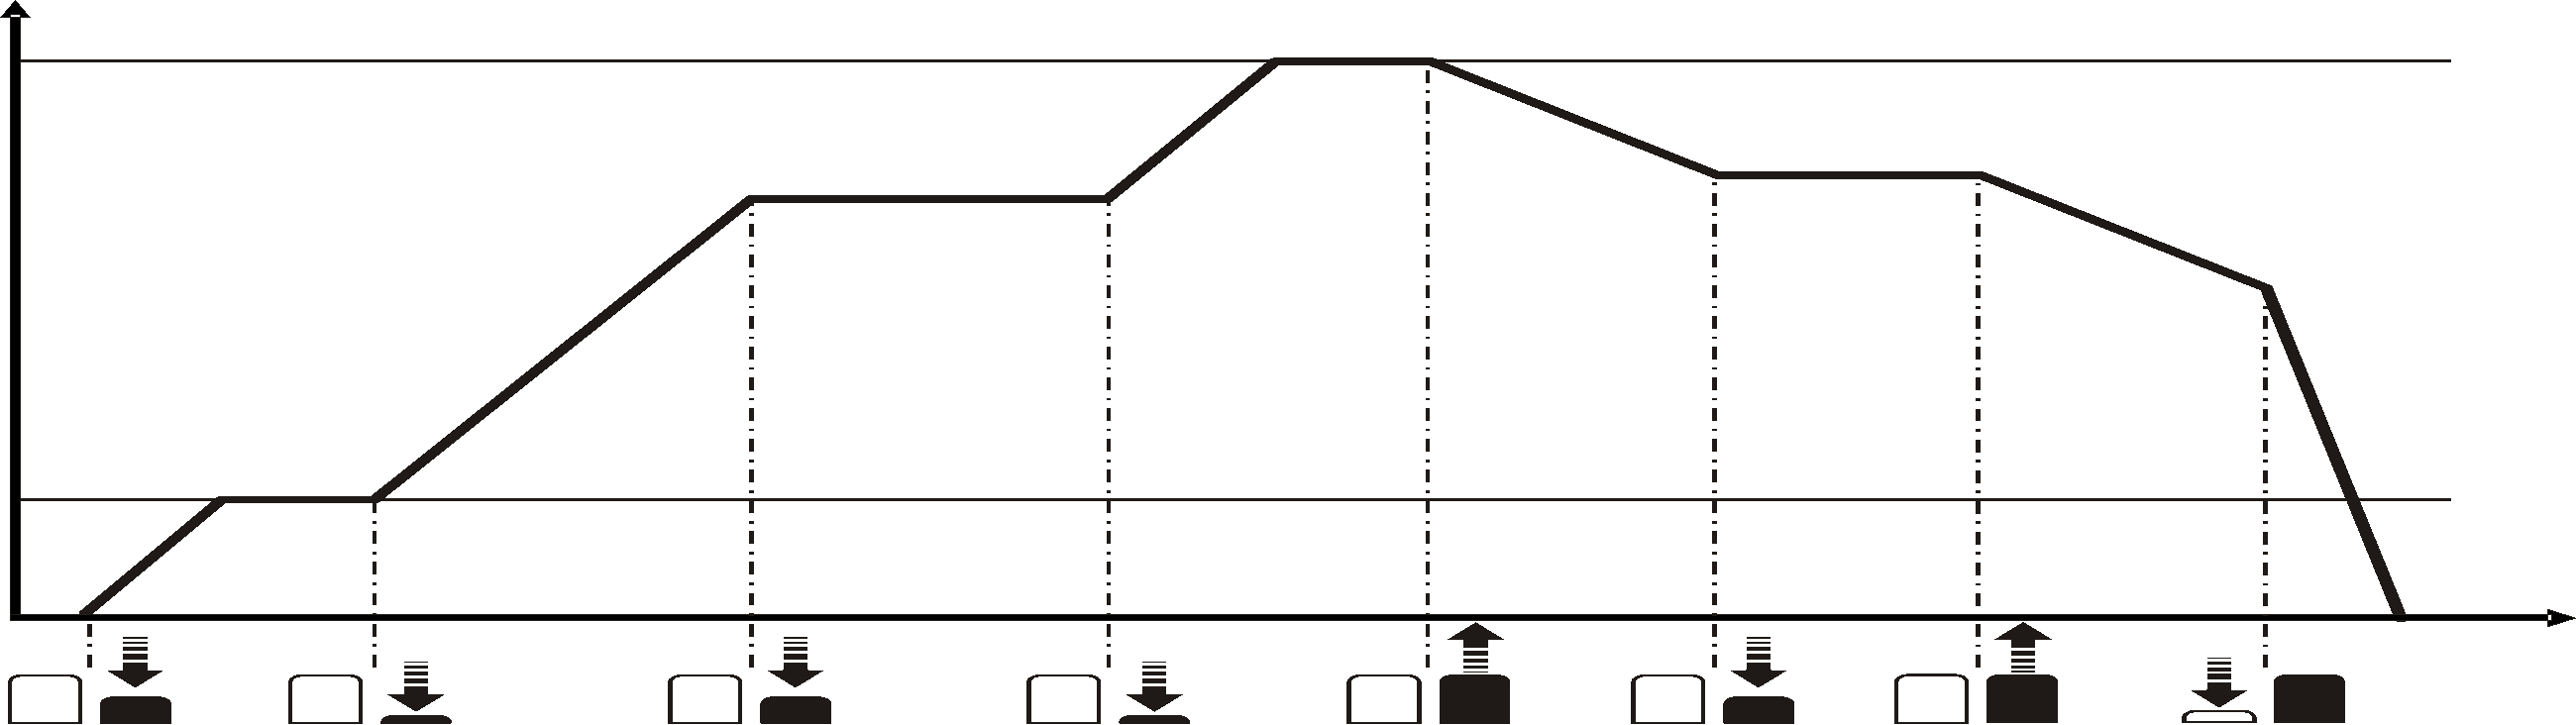
Yavaş kaldırma/indirme/hareket ettirme
- Butona hafifçe basın (Kademe 1).
- Vinç, en düşük hızda kaldırır/indirir/hareket eder.
Hızlandırma
- Butona sonuna kadar basın (Kademe 2).
- Vinç hızlanır.
Hızı sabit tutma
- Butona yine yarım basın (Kademe 1).
- Vinç daha fazla hızlanmaz ve o anki hızla kaldırmaya/indirmeye/hareket etmeye devam eder.
Frenleme
- Butonu bırakın.
- Vinç fren yapar.
Hızı sabit tutma
- Butona yine yarım basın.
- Vinç daha fazla fren yapmaz ve o anki hızla kaldırmaya/indirmeye/hareket etmeye devam eder.
Kuvvetli fren yapma
- Karşıt butona iyice basın.
- Vinç çok sert fren yapar.
Sadece, elle vinci hareket ettirmede, elle kedi arabasını hareket ettirmede ve elle vinç kolunu döndürmede
- Yükü hareket ettirmek için, yükü, alt palangayı, kaldırma takımını veya yük bağlama aracını çekin veya bunlara baskı uygulayın
Yükü veya boş yük kancasını hareket ettirmek için asılı butonlu kumandayı tutarak çekmeyin.
- Sadece yük, tehlike söz konusu olmaksızın elle durdurulabiliyor ise, yana döndürme işlemi yapın veya vinci hareket ettirin.
Aşırı yüke karşı emniyet
Sadece halatlı palangada
Halatlı palanga, aşırı yüke karşı emniyet tertibatına sahiptir. Yapı tarzına bağlı olarak sabit noktalı traverslere binen yük, doğrudan veya dolaylı olarak ölçülür veya kaldırma işlemi sırasında kaldırma tertibatı tahrik düzeninin motor akımı tespit edilir.
Bu şekilde aşırı yüke karşı emniyet tertibatı, asılı olan yükü tespit eder ve halatlı palanga ile, maksimum yük taşıma kapasitesini aşan yük kaldırılamamasını sağlar.
İlaveten aşırı yüke karşı emniyet tertibatında, yükün ani hareketle kaldırılmasını önlemek (ani yük artışı) için bir koruma vardır.
Halatlı palanga, butona basılı iken, artık kaldırma işlemi yapmıyorsa:
- Aşırı yüke karşı emniyet tertibatı devreye girdi. Vince, maksimum yük taşıma kapasitesinin %110'u kadar yük bindirilmiş.
- Ağırlık göstergesi: Ağırlık göstergesi, yanıp söner.
- Klakson varsa: Klakson sesi duyulur.
- Kaldırma butonunu bırakın.
- İndirme butonuna en az 2 saniye basın ve yükü indirin.
- ABUControl olduğunda: 10 saniyeliğine düşük kaldırma hızı ile indirilebilir. Bu, vincin aşırı yüklü iken yüksek kaldırma hızında sallanmasını önler.
Halatlı palanganın hareketi bir yükün kaldırılmasında kısa süreli olarak durduğunda:
- Aşırı yüke karşı emniyet tertibatı, yükün ani hareketle kaldırılmasını (ani yük artışı) tespit etti.
- Halatlı palanga, 3 saniyeliğine sadece düşük kaldırma hızında kaldırma işlemi yapar.
- Kaldırma butonunu sonuna kadar basılı tutmaya devam edin (2. kademe).
- Halatlı palanga 3 saniye sonra hızlanarak tekrar yüksek kaldırma hızına ulaşır.
Sadece ABUControl'lu halatlı palanga olduğunda
Halatlı palanga artık kaldırmıyor ve indirmiyorsa:
- Vince, maksimum yük taşıma kapasitesinin %130'u kadar yük bindirilmiş.
- Halatlı palanga, kaldırma ve indirme işlemini bloke eder.
- Yükü indirmek için aşırı yüke karşı emniyet tertibatı geçici olarak köprülenmelidir.
ABUControl el kitabına bakınız.
Sadece ABUControl ve iki kedi arabalı vinç olduğunda
Bir vinçte iki kedi arabası birlikte işletildiğinde her iki kedi arabasının aşırı yüke karşı emniyet tertibatları birlikte değerlendirilir.
Kedi arabalarından birinin kaldırma tertibatına fazla yük binerse, diğer kedi arabası buna senkron şekilde durdurulur.
Tek vinç işletim modunda kaldırma tertibatlarından birinin aşırı yüke karşı emniyet tertibatı devreye girdiyse:
- Aşırı yük binen kaldırma tertibatıyla sadece indirme işlemi yapılabilir.
Bunun sonucunda bir veya iki kaldırma tertibatına bağlanmış olan yük, güvenli şekilde bırakılabilir.
- Diğer kaldırma tertibatıyla ise sadece kaldırma işlemi yapılabilir.
Bunun sonucunda iki kaldırma tertibatına bağlanmış olan ve kaldırma tertibatlarından birine aşırı yük bindiren yük, diğer kaldırma tertibatıyla indirilemez. Böyle bir durumda aşırı yük binen kaldırma tertibatına daha fazla yük binerdi.
Yük (iki kaldırma tertibatına bağlanmış olan yük), diğer kaldırma tertibatıyla kaldırılarak, aşırı yük binmiş olan kaldırma tertibatının yükü azaltılabilir.
Birlikte işletim esnasında kaldırma tertibatlarından birinin aşırı yüke karşı emniyet tertibatı devreye girdiyse:
- İki kaldırma tertibatıyla sadece indirme işlemi yapılabilir.
Bunun sonucunda iki kaldırma tertibatına bağlanmış olan yük, güvenli şekilde bırakılabilir.
Tek vinç işletim modunda toplam yük için olan aşırı yüke karşı emniyet tertibatı devreye girdiyse:
- Aşırı yük binen kaldırma tertibatıyla sadece indirme işlemi yapılabilir.
Bu sayede bir veya iki kaldırma tertibatına bağlanmış olan yük, güvenli şekilde bırakılabilir.
Ayrıca vince daha fazla yük bindirilemez.
- Diğer kaldırma tertibatıyla ne kaldırma ne de indirme işlemi yapılabilir.
Birlikte işletim esnasında toplam yük için olan aşırı yüke karşı emniyet tertibatı devreye girdiyse:
- İki kaldırma tertibatı sadece birlikte işletimde indirilebilir.
Bunun sonucunda iki kaldırma tertibatına bağlanmış olan yük, güvenli şekilde bırakılabilir.
Bu durumda vince daha fazla yük bindirilemez.
Sadece zincir palangasında
Zincir palangası, özel bir aşırı yüke karşı emniyet tertibatına sahiptir (kayıcı kavrama düzeni). Bu tertibat, zincir palangasına direkt olarak zarar verecek yüklerin, zincir palangası ile kaldırılmasının mümkün olmamasını sağlar. Ayrıca, yük kancası, en yüksek kanca konumunda gövdenin alt kısmına çarptığında, zincir palangasında hasar oluşmasını önler.
Buna rağmen, zincir palangasına, sadece maksimum yük taşıma kapasitesi ile yükleme yapın!
Yük kancası artık hareket etmiyorsa, fakat zincir palangası hâlâ çalışıyorsa:
- Kayıcı kavrama düzeni etkinleştirilmiştir.
- Kaldırma butonunu bırakın.
- İndirme butonuna basın ve yükü indirin.
Darbeli yol verme sayacı
Sadece ABUS vinç elektriği 3'lü ve yük gösterge sistemi LIS-SE'li halatlı palanga olduğunda
LIS-SE, bir darbeli yol verme sayacına sahiptir. Bu sayaç, halatlı palanganın aşırı uzun süre hafifçe vurmalı işletim modunda (butonlara hızlıca ve arka arkaya basılması) çalışmamasını sağlar.
Halatlı palanga, butona birkaç defa kısaca basıldıktan sonra, artık kaldırma işlemi yapmazsa:
- Darbeli yol verme sayacı devreye alınmıştır. Halatlı palanga, hafifçe vurmalı işletim modunda, 16 defa kaldırma işlemi yapmıştır.
- Yük kancasını 5 saniye boyunca düşük veya yüksek kaldırma hızıyla indirin.
- Darbeli yol verme sayacı, resetlenmiştir. Halatlı palanga, tekrar normal şekilde işletilebilir.
Çalışma çevrimini dikkate alın
Vinç üzerindeki motorlar, sürekli bir işletme için tasarlanmamıştır. Bu motorların soğumaları için, işletmeye ara verilmesine ihtiyaçları vardır.
Kesintili çalışma modu
Vinçteki tek bir motor (örn. kedi arabası tahrik düzenindeki motor), normal şartlarda hiç ara vermeden uzun süreli çalıştırılmaz, aksine daima sadece kısa süreli olarak ve (örn. vinç hareketi tahrik düzeninin işletildiği) ara vermeler eşliğinde çalıştırılır. Bu işletme türüne, kesintili çalışma modu adı verilir.
Tek bir motorun ne kadar süreyle işletilmesine müsaade edildiği ve motorun soğuması için işletmeye ne kadar süre ara verilmesi gerektiği, çalışma çevrimi tarafından belirlenir.
Kaldırma tertibatı tahrik düzenlerine ve hareket tahrik düzenlerine ilişkin çalışma çevrimi, vincin kontrol kitabında veya kaldırma tertibatının veya hareket tahrik düzeninin El Kitabı'ndaki ''Teknik Özellikler'' bölümünde yazılıdır. İlgili değerler, bu tablodan da alınabilirler.
- Kaldırma tertibatına ve hareket tahrik düzenlerine ilişkin maksimum olarak müsaade edilmiş çalışma çevrimini dikkate alın.
Toplam çalışma çevrimi |
Düşük hızda çalışma çevrimi |
Yüksek hızda çalışma çevrimi |
|---|---|---|
25 % 2,5 dak. |
0,8 dak. |
1,7 dak. |
30 % 3 dak. |
1 dak. |
2 dak. |
40 % 4 dak. |
1,3 dak. |
2,7 dak. |
50 % 5 dak. |
1,7 dak. |
3,3 dak. |
60 % 6 dak. |
2 dak. |
4 dak. |
Uyarı
Verilen değerler (yüzde ve dakika olarak), on dakikalık bir süre göz önünde bulundurularak belirlenmiştir. Örnek: %40'lık bir çalışma çevrimi, motorun 10 dakikalık bir süre içinde maksimum olarak 4 dakika boyunca çalıştırılabileceği ve 6 dakika boyunca durması gerektiği anlamına gelmektedir.
Ayrıca, toplam maksimum çalışma çevrimi, düşük hareket hızı için 1/3 düzeyinde bir çalışma çevrimine ve yüksek hareket hızı için de 2/3 düzeyinde bir çalışma çevrimine bölünmektedir.
Toplam motor açıp kapama sıklığı sınırı |
Düşük hızdaki motor açıp kapama sıklığı sınırı |
Yüksek hızdaki motor açıp kapama sıklığı sınırı |
|---|---|---|
150 c/saat |
100 c/saat |
50 c/saat |
180 c/saat |
120 c/saat |
60 c/saat |
240 c/saat |
160 c/saat |
80 c/saat |
300 c/saat |
200 c/saat |
100 c/saat |
360 c/saat |
240 c/saat |
120 c/saat |
Uyarı
Değerler, saat başına devre açıp kapama olarak verilir. Örnek: Saat başına 240 defa devre açıp kapama, motorun bir saat içerisinde, maksimum olarak 240 defa açılabileceği anlamına gelmektedir.
Ayrıca, toplam maksimum motor açıp kapama sıklığı sınırı, düşük hareket hızında 2/3 düzeyinde bir motor açıp kapama sıklığına ve de yüksek hareket hızında, 1/3 düzeyinde bir motor açıp kapama sıklığına ayrılmaktadır.
Kısa süreli çalışma modu
Bazı özel durumlarda, bir motorun, kesintili çalışma modunda müsaade edildiğinden daha uzun bir süre, hiç ara verilmeden çalıştırılması gerekli olabilir (örn. uzun süren bir vinç hareketi gerekli olduğunda veya büyük bir kanca yolunun kat edilmesi gerektiğinde). Böyle durumlarda motorlar, kısa süreli çalışma modunda işletilebilirler.
Bu sırada motor, maksimum olarak tabloda belirtilen süre boyunca çalıştırılabilir. Bunun ardından motor, soğumaya bırakılmalıdır.
Kısa süreli çalışma modunda çalışma çevrimi:
Kesintili çalışma modunda çalışma çevrimi (bir önceki tabloya bakınız) |
Düşük hız için kısa süreli çalışma modunda ilgili çalışma çevrimi |
Yüksek hız için kısa süreli çalışma modunda ilgili çalışma çevrimi |
|---|---|---|
25 % |
5 dak. |
10 dak. |
30 % |
5 dak. |
10 dak. |
40 % |
10 dak. |
20 dak. |
50 % |
10 dak. |
20 dak. |
60 % |
20 dak. |
40 dak. |
Uyarı
Kısa süreli çalışma modunda da çalışma çevrimi, düşük hız için 1/3 düzeyinde bir çalışma çevrimine ve yüksek hız için de 2/3 düzeyinde bir çalışma çevrimine ayrılmaktadır.
Tahrik düzeninin kısa süreli çalışma modunda işletilmesi:
- Vinç, kısa bir süre önce kullanıldı ise: Motorun, çevre sıcaklığına soğumasını bekleyin.
- Motoru, düşük ve yüksek hareket hızında maksimum olarak, tabloda belirtildiği süre boyunca çalıştırın.
Motor, kısa süreli çalışma modunda, 10 defadan daha fazla kesinlikle açılıp kapanmamalıdır.
- Motorun, çevre sıcaklığına soğumasını bekleyin.
- Motoru şimdi yeniden kısa süreli çalışma modunda veya kesintili çalışma modunda çalıştırın.
Hareket sınırlayıcı anahtarın bulunduğu bölgede çalışmak
Önceden durdurma tertibatı ve son konum durdurma tertibatı, uygulama durumuna göre mekanik bir çapraz kol anahtarı (örn. vinç yürüme yolunun sonunda), bir yansıtmalı ışık bariyeri (örn. karşı vinç yönünde) veya bir mesafe sensörü (örn. karmaşık kontrol düzenlerinde karşı vinç yönünde) üzerinden çalışır.
Sadece önceden durdurma tertibatı olduğunda
Vinç (kedi arabası), önceden durdurma tertibatına sahiptir. Önceden durdurma tertibatı, vincin (kedi arabasının) yüksek hareket hızında emniyet tamponuna, bir engele veya başka bir vince (başka bir kedi arabasına) çarpmasını önler.
Vinç (kedi arabası), yüksek hareket hızında hareket ettiğinde:
- Vinç (kedi arabası), önceden durdurma tertibatının anahtarlama noktasında frenleme yapar:
- Vinç, vinç yürüme yolunun bitiminden biraz önce frenleme yapar.
- Vinç, karçı vinçten biraz önce frenleme yapar.
- Kedi arabası, ana kirişin bitiminden biraz önce frenleme yapar.
- Kedi arabası, diğer kedi arabasından biraz önce frenleme yapar.
- Vinç (kedi arabası), ağır hareket hızında hareket etmeye devam eder.
- Gerektiğinde vinci (kedi arabasını), ağır hareket hızında hareket ettirmeye devam edin.
- Vinci (kedi arabasını) gerektiğinde diğer yönde, sınır anahtarı çalışma bölgesinin dışına hareket ettirin.
Sadece önceden durdurma tertibatı ve son konum durdurma tertibatı olduğunda
Vinç (kedi arabası), önceden durdurma tertibatına ve son konum durdurma tertibatına sahip bir hareket sınırlayıcı anahtar ile donatılmıştır. Önceden durdurma tertibatı, vincin (kedi arabasının) yüksek hareket hızında emniyet tamponuna, bir engele veya başka bir vince (başka bir kedi arabasına) çarpmasını önler. Son konum durdurma tertibatı, ek olarak, vincin (kedi arabasının) ağır hareket hızında çarpmasını önler.
Vinç (kedi arabası), önceden durdurma tertibatına ait sınır anahtarı çalışma bölgesinde hareket ettiğinde:
- Vinç (kedi arabası), son konum durdurma tertibatının anahtarlama noktasında frenleme yapar ve durur.
- Vinç, vinç yürüme yolunun bitiş kısmına çok az kala frenleme yapar.
- Vinç, karçı vince çok az kala frenleme yapar.
- Kedi arabası, ana kirişin bitimine çok az kala frenleme yapar.
- Kedi arabası, diğer kedi arabasına çok az kala frenleme yapar.
- Vinç (kedi arabası), hareket yolunun en dış noktasında bulunuyor ve hareketine devam edemiyor.
- Vinci (kedi arabasını) gerektiğinde diğer yönde, sınır anahtarı çalışma bölgesinin dışına hareket ettirin.
- Çarpmayı önleyici emniyet düzeni olduğunda: Ya da karşı vinci (diğer kedi arabasını) hareket ettirmeye devam edin ve böylece vincin (kedi arabasının) hareket yolunu yeniden büyütün.
Kaldırma sınırlayıcısının bulunduğu bölgede çalışmak
Sadece halatlı palangada
Halatlı palanga, mekanik kaldırma sınırlayıcısı olarak çalışan bir şanzıman sınır anahtarına sahiptir. Doğrudan halat tamburuna bağlıdır. Yük kancasının en yüksek kanca konumundan veya en düşük kanca konumundan dışarı çıkmasını önler.
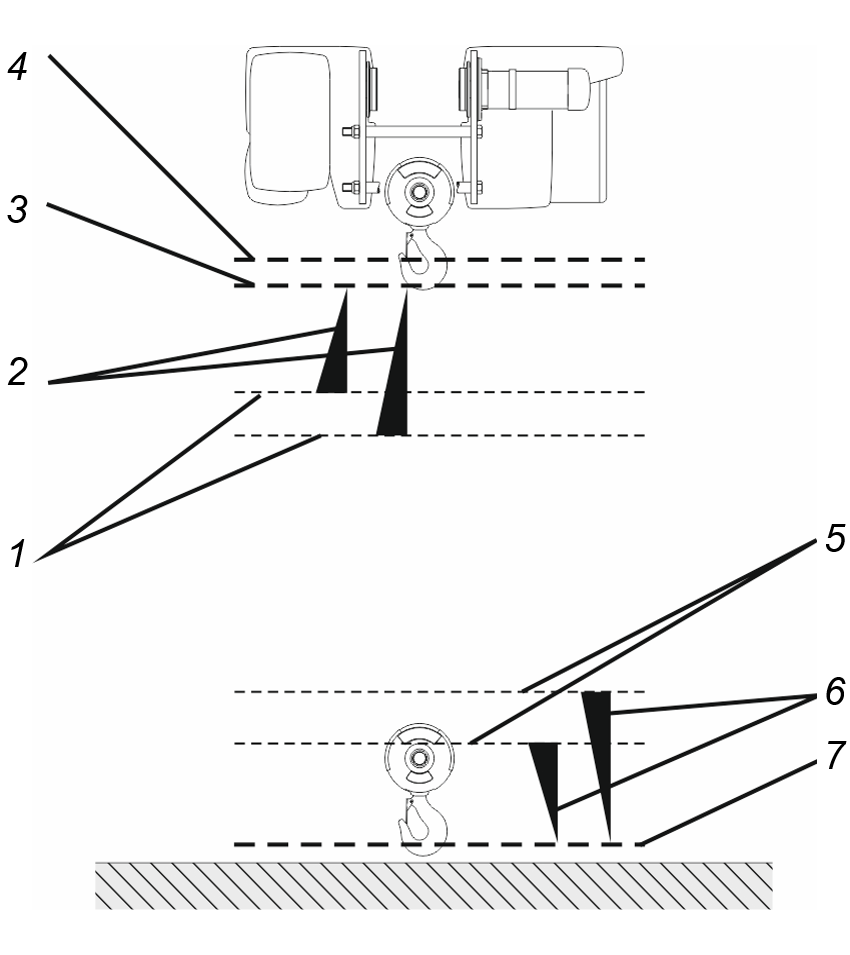
- 1: Kaldırma üst konum sınırlayıcısının anahtarlama noktası. Devreye girdiği zaman kaldırma motoru durur.
- 2: Kaldırma alt konum sınırlayıcısının anahtarlama noktası. Devreye girdiği zaman kaldırma motoru durur.
- 3: Güvenliği ilave olarak arttırmak için şanzıman sınır anahtarı başka bir anahtarlama noktasına daha sahiptir. 'Yedek sınırlayıcı' olarak adlandırılır. Kaldırma üst konum sınırlayıcısının üstünde bulunur ve kaldırma işlemi sırasında ek anahtarlama noktası olarak hizmet eder.
Kaldırma üst konum sınırlayıcısı artık çalışmadığında (örn. arızalı kontaktör kontakları, ters kutuplanmış döner alan olduğunda, ...) ve yük kancası bu yüzden kaldırma üst konum sınırlayıcısının anahtarlama noktasını aştığında, yedek sınırlayıcı ana kontaktörü ve böylece tüm vinci kapatır.
Sadece ABUControl'lu halatlı palanga olduğunda
Yük kancası, bir kaldırma sınırlayıcısının anahtarlama noktasına ulaşmadan hemen önce ABUControl, kaldırma motorunu yavaşça frenler. Kaldırma sınırlayıcısının anahtarlama noktaları bu şekilde sadece düşük kaldırma hızında çalışır.
Fren evresinin nerede başlatılacağı ABUControl tarafından her seferinde, o anki kaldırma hızına bağlı olarak hesaplanır. Yük kancası yukarıya doğru hızlı hareket ediyorsa fren evresi daha erken başla. Yük kancası yukarıya doğru yavaş hareket ediyorsa fren evresi daha geç başlar.
Sadece ABULiner'lı ABUS vinç elektriği 3'lü halatlı palanaga olduğunda
Fren tutumu, burada açıklanan işleyişlerden farklıdır. ABULiner el kitabına bakınız.
Fakat vinç operatörünün kullanım işlemi, burada açıklanan işleyişlerden pek de farklı değildir.
Sadece kaldırma üst konum sınırlayıcısına normal çalışma akışı kapsamında hareket edilmeyen halatlı palanga olduğunda
Kaldırma üst konum sınırlayıcısına normal çalışma akışı kapsamında hareket edilmemelidir. Eğer hareket edilirse yük kancası, kaldırma üst konum sınırlayıcısının anahtarlama noktasında durur. Yedek sınırlayıcının anahtarlama noktası, kaldırma üst konum sınırlayıcısının anahtarlama noktasının üzerinde bulunur ve o nedenle normalde devreye girmez.
- Kaldırma üst konum sınırlayıcısını bilerek devreye almayın.
Kaldırma üst konum sınırlayıcısı, normal çalışma akışında planlı şekilde devreye alınmamalıdır.
- Yük kancası, direkt olarak en yüksek / en alçak kanca konumunda durur.
- Yük kancasını ters yönde, sınır anahtarı çalışma bölgesi dışına hareket ettirin.
Sadece kaldırma üst konum sınırlayıcısının normal çalışma akışı kapsamında devreye alındığı halatlı palanga olduğunda
En yüksek kanca konumuna normal çalışma akışı kapsamında hareket edilmesi gerekiyorsa, kaldırma üst konum sınırlayıcısı daha sık devreye girer ve bu nedenle bozulabilir. Bu durumda yedek sınırlayıcı, vincin güvenli bir şekilde durmasını sağlar. Yedek sınırlayıcının düzenli olarak kontrol edilebilmesi için halatlı palangada bir devirmeli anahtar bulunur, bu anahtarla kaldırma üst konum sınırlayıcısı manuel olarak köprülenebilir ve vinç, yedek sınırlayıcı kontrol edildikten sonra yeniden manuel olarak devreye alınabilir.
- Kaldırma üst konum sınırlayıcısını gerektiğinde devreye alın.
Kaldırma üst konum sınırlayıcısı, normal çalışma akışında planlı şekilde devreye alınabilir. Kaldırma üst konum sınırlayıcısının çalışmaması halinde yük kancası, yedek sınırlayıcının anahtarlama noktasında durur. Yedek sınırlayıcının anahtarlama noktası, kaldırma üst konum sınırlayıcısının birazcık yukarısındadır.
- Yük kancası, direkt olarak en yüksek / en alçak kanca konumunda durur.
- Yük kancasını ters yönde, sınır anahtarı çalışma bölgesi dışına hareket ettirin.
Sadece zincir palangasında
Zincir palangası, ayarlanabilen bir kayıcı kavrama düzeni ile donatılmıştır. Sınır konum acil durdurma tertibatı görevi görür.
- Kanca yolunun üst veya alt ucuna kasıtlı olarak yaklaşmayın.
Kayıcı kavrama düzenine normal çalışma akışında planlı şekilde hareket edilmemelidir.
- Kayıcı kavrama düzeni, doğrudan en yüksek / en alçak kanca konumunda devreye girer. Yük kancası durur, kaldırma motoru çalışmaya devam eder.
- Yük kancasını ters yönde, kanca yolunun ucundan dışarı hareket ettirin.
Uyarı
GMC zincir palangasında kayıcı kavrama düzeni ayarlanamaz!
Sadece mekanik kaldırma sınır anahtarına sahip zincir palangasında
Mekanik kaldırma sınır anahtarı ile bir üst ve bir alt anahtarlama noktası belirlenebilir. Yük kancası anahtarlama noktalarından birine ulaştığında, zincir palangası frenlenir ve durur.
Çalışma için anahtarlama noktalarına hareket edilebilir. Kaldırma sınır anahtarının mikro şalterleri düzenli kullanım nedeniyle aşınırsa, zincir palangasının kayıcı kavrama düzeni, acil durdurma tertibatı görevi görür.
Sadece, elektronik kaldırma sınır anahtarına sahip zincir palangasında
Elektronik kaldırma sınır anahtarı ile bir üst ve bir alt anahtarlama noktası belirlenebilir. Yük kancası anahtarlama noktalarından birine ulaştığında, zincir palangası frenlenir ve durur.
Ara anahtarlama noktasının ayarlanması:
Ara anahtarlama noktası işleviyle, normal iş akışında üst ve alt anahtarlama noktası arasındaki herhangi bir kanca pozisyonuna hareket edilebilir.
Bkz. Zincir palangası el kitabı.
Ara anahtarlama noktasına hareket edilmesi:
Döner anahtar sadece ara anahtarlama noktasını ayarlamak için gereklidir.
- Normal işletimde yük kancası ara anahtarlama noktasına yaklaştığında zincir palangası frenlenir ve orada durur.
İşlev, ara anahtarlama noktasına yüksek kaldırma hızı ile yaklaşmak için optimize edilmiştir. Düşük kaldırma hızında yük kancası, ara anahtarlama noktasına ulaşılmadan önce durur.
- Kaldırma veya indirme butonunu bırakın ve yeniden basın (Stop and go).
- Zincir palangası hareketine devam eder ve ara anahtarlama noktasının üzerinden geçer.
Atölye profili kontrol düzeninin kullanılması
Atölye profili, vinci hareket ettirme, kedi arabasını hareket ettirme ve vincin kaldırma/indirme işlemini etkileyebilecek tüm bina özelliklerini kapsamaktadır. Bunlardan bazıları vinç yürüme yolunun başı ve sonu, engeller, blokeli alanlar, vinç geçiş klapeleri ve benzerleridir.
Atölye profili kontrol düzeni ile tüm vinç hareket eksenleri, atölye profiline bağlı olarak sınırlandırılabilir.
Örnek:
- Engellere yaklaşırken vincin, kedi arabasının ve kaldırma tertibatının hızı düşürülür.
- Belirli pozisyonlarda vinç, kedi arabası ve kaldırma tertibatı ara stop vermektedir.
- Alanlar, ortasından geçmeye karşı tamamen bloke edilmiştir.
- Belirli alanlarda vinç, kedi arabası ve kaldırma tertibatı sadece düşük hızda hareket edebilir/kaldırma işlemi yapabilir.
- Belirli alanlardan sadece bir köprüleme butonuna basılarak veya bir anahtarlı şalter devreye alınarak geçilebilir.
Atölye profili kontrol düzeninin nasıl ayarlandığı ve hangi pozisyonlarda hangi koşullarda hangi fonksiyonların kullanılabileceği, vinç tertibatına göre özel olarak konfigüre edilebilir.
Yük göstergesi ve dara ağırlığı
Sadece nokta matris LED göstergeli vinç olduğunda
Ağırlık göstergesinin okunması
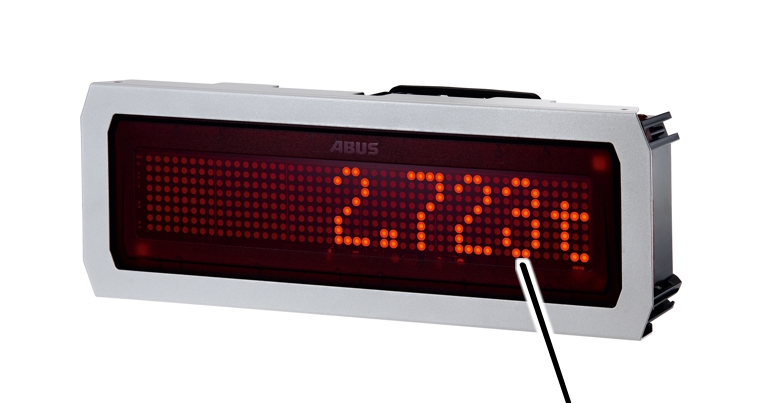
- Asılı olan yük, nokta matris LED göstergesinde ton olarak gösterilir.
Gösterilen yük, kalibre edilmiş bir tartma değeri değildir ve sadece asılı olan yükün kabaca tahmin edilmesi için kullanılır.
Gösterilen yük, en kötü ihtimalle asılı yükün gerçek kütlesinden %10 sapma gösterebilir.
Kesin ve kalibre edilmiş bir tartma değeri için vinç tartısı veya tartma kanca bloğu kullanın.
Dara
Dara (Tare) ile vincin ağırlık göstergesi, sıfır değerine getirilebilir. Böylece bir fark ölçümü mümkün olur; örn. bir yük bağlama aracının (örn. travers) ağırlığını da birlikte tartmamak için.
Kaldırma tertibatının darasının alınması:
- Asılı butonlu kumanda veya ABURemote üzerinden darası alınacak kaldırma tertibatını seçin.
- Ağırlık göstergesinde 0.000 görüntülenene kadar dara butonunu basılı tutun.
Aşırı yük durumunda dara silinir ve yük görüntülenir!
Daranın sıfırlanması:
- Dara butonuna 5 sn. basın.
- Nokta matris LED göstergesinde yeniden asıl değer gösterilir.
Sadece birden fazla kedi arabasına sahip vinç olduğunda
Nokta matris LED göstergenin atanması
Vinçteki
ağırlık göstergesiKedi arabasındaki
ağırlık göstergesi
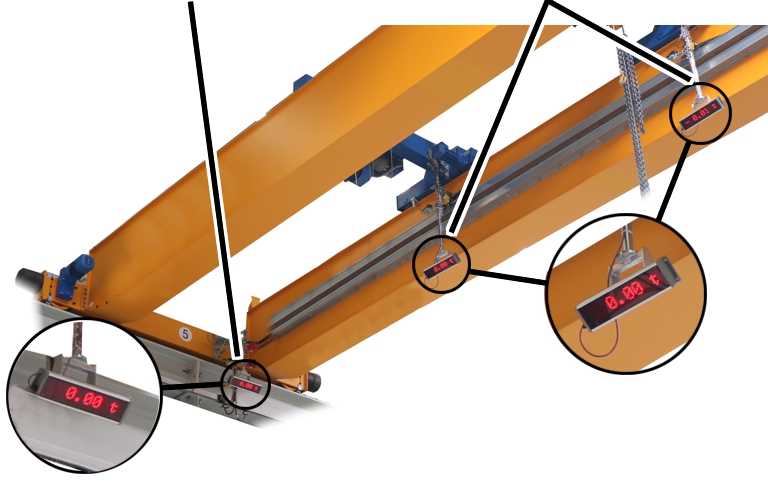
Sadece ABUS vinç elektriği 3 olduğunda
Birden fazla nokta matris LED göstergesi olan vinçte:
- Vinçteki ağırlık göstergesinde, o anda yük kancasına asılı olan ortak toplam yük gösterilir.
- Kedi arabasındaki ağırlık göstergesinde, o an ilgili kedi arabasının yük kancasına asılı olan yükün ağırlığı gösterilir.
Nokta matris LED göstergeli vinç olduğunda:
- Ağırlık göstergesinde, seçilen kedi arabasının yükünün ağırlığı veya toplam yük gösterilir.
Sadece ABUControl olduğunda
- Nokta matris LED göstergesi veya nokta matris LED göstergeleri, sabit ayarlı olarak kedi arabası I, kedi arabası II'ye ait yükü veya toplam yükü gösterir.
Nokta matris LED göstergeleri buna göre sabit olarak ayarlıdır ve işletim devam ederken ayarları değiştirilemez.
Motorun soğutulması
Sadece bağımsız tahrikli fanda
Kaldırma motorunda, kaldırma motorunun hızına bağlı olmayan bağımsız tahrikli bir fan vardır. Böylece kaldırma motoru, uzun süreli çalışmalarda bile düşük kaldırma hızıyla soğutulur.
Kaldırma veya indirme işlemi için olan buton bırakıldı ise:
- Halatlı palanga, duruncaya kadar frenleme yapar.
- Bağımsız tahrikli fan, kaldırma motorunu soğutmak için beş dakikaya kadar çalışmaya devam eder.
Vincin bir elektrik kesilmesinde emniyete alınması
Bir elektrik kesilmesi söz konusu olduğunda:
Acil durdurma düğmesi
- Elektrik kesilmesi sonucu, hareket tahrik düzenleri ve kaldırma tertibatı tahrik düzenleri durur.
- Yürüyüş motorları ve kaldırma motorları, elektrik akımı olmadan da frenler tarafından derhal güvenli şekilde frenlenir.
- Vincin tamamı durur. Yük, aşağıya doğru hareket etmez veya aşağıya düşmez.
- Ani frenleme sonucu yük, alışıldığından çok daha şiddetli sallanabilir.
- Asılı butonlu kumandada tüm butonları bırakın ve acil durdurma düğmesine basın.
Bu sayede, elektrik kesilmesi sorunu halledildikten sonra, vincin, yanlışlıkla çalıştırılmaması güvenceye alınmış olur.
- Gerektiğinde: Havada asılı yükün bulunduğu bölgeyi emniyete alın.
Yoğun rüzgarda vincin emniyete alınması
Sadece, belirli bir rüzgâr hızına kadar güvenli şekilde işletilebilen bir vinçte
Vinç ile sadece belirli bir rüzgâr hızına kadar çalışılmasına izin verilir. Vinç, bir rüzgâr ölçüm sistemi ile donatılmıştır. Belirli bir rüzgâr hızı aşıldığında, rüzgâr ölçüm sistemi ikazda bulunur. Bundan sonra vinç, öngörülmüş belirli bir süre içinde, vinç durma pozisyonuna (vinç yürüme yolunun bitiş kısmına) hareket etmelidir.
Sarı ve/veya kırmızı sinyal lambası yanıp sönüyorsa ve klakson sesi (opsiyon) duyuluyorsa:
- Rüzgar hızı aşılmıştır veya ön uyarı sınırına ulaşılmıştır.
- Yükü indirin.
- Yük bağlama araçlarını indirin veya çıkararak alın.
- Yük kancasını, en yüksek kanca konumuna kadar yukarı hareket ettirin.
- Halatlı palangayı sola veya sağa doğru ana kirişin bitiş kısmına kadar hareket ettirin.
- Vinci, belirlenen vinç durma pozisyonuna hareket ettirin.
Bu vinç durma pozisyonunda, vinci emniyete almaya yarayan, rüzgâra karşı emniyet düzeni bulunmaktadır. Alternatif olarak, rüzgâra karşı emniyet düzeni, vincin herhangi bir pozisyonda emniyete alınabileceği şekilde de tasarlanmış olabilir.
- Gerekirse: Vinci emniyete alın.
İletilerin okunması
Sadece nokta matris LED göstergeli ve ABUS vinç elektriği 3'lü vinç olduğunda
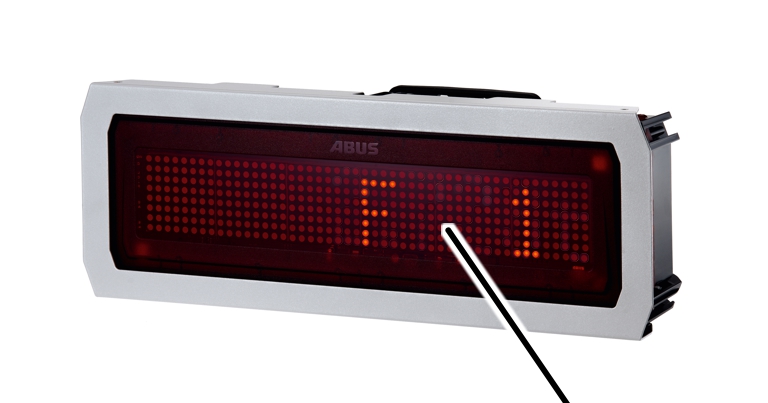
- Nokta matris LED göstergesinde LIS yük gösterge sisteminin iletisi gösterilir.
Yük gösterge sistemi dokümantasyonuna bakın.
Sadece nokta matris LED göstergeli ve ABUControl'lu vinç olduğunda
Nokta matris LED göstergesinde bir ileti belirir:
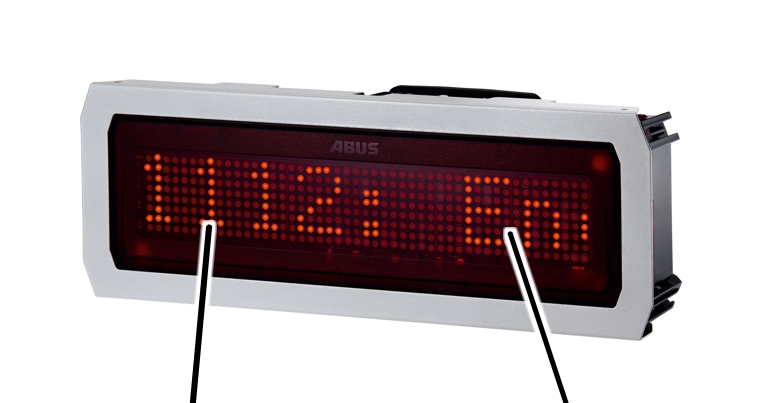
- Nokta matris LED göstergesinde hata kodu ve ABUControl iletisi, akan yazı ile gösterilir.
Metin hızı, ABUControl KranOS üzerinden ayarlanabilir.
ABUControl el kitabına bakınız.
İletilerin onaylanması
Gösterilen iletiler, önem derecelerine bağlı olarak üç kategoriye ayrılır.
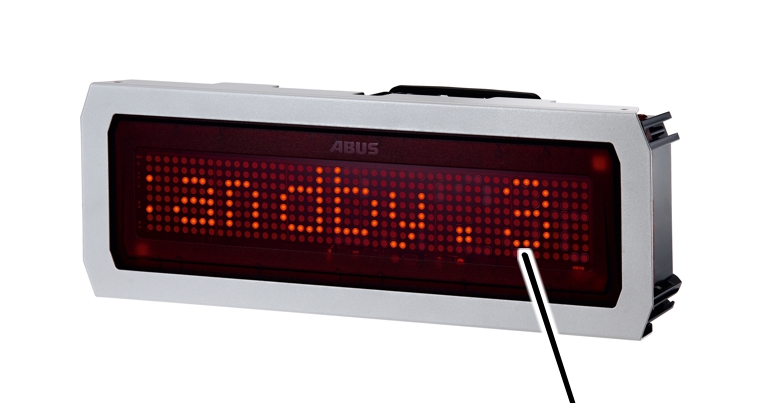
- Kategori, iletinin sonunda ".1", ".2" veya ".3" şeklinde gösterilir.
- ".3": Bilgiye ilişkin ileti. Vinç, normal şekilde çalıştırılmaya devam edilebilir.
İleti göstergesini onaylamak için acil durdurma düğmesine veya klaksona basın.
- ".2": Ciddi olmayan hata. Acil durdurma işlevi devreye alınır, vinç durur.
İleti göstergesini onaylamak için acil durdurma düğmesine veya klaksona basın.
Hata akabinde bir daha ortaya çıkmazsa, vinç normal şekilde çalıştırılmaya devam edilebilir.
Hata yeniden ortaya çıktığında ileti bir daha gösterilmez. Vinç, çalıştırılmaya devam edilebilir ancak hatadan etkilenen vinç hareket ekseni, sadece düşük hızda çalıştırılabilir.
- ".1": Ciddi hata. Acil durdurma işlevi devreye alınır, vinç durur.
İleti göstergesini onaylamak için acil durdurma düğmesine veya klaksona basın. Hata, bir frekans invertörü nedeniyle ortaya çıkıyorsa, ayrıca vincin tamamen kapatılıp yeniden açılması gerekir.
Hata akabinde bir daha ortaya çıkmazsa, vinç normal şekilde çalıştırılmaya devam edilebilir.
Hata yeniden ortaya çıktığında ileti bir daha gösterilir. Acil durdurma işlevi yeniden devreye alınır.
İletilerin atanması
İletinin başındaki rakamlar, hatanın nerede (örn. hangi vinç hareket ekseninde) ortaya çıktığını ve hangi kedi arabası veya hangi kaldırma tertibatı (vinçte birden fazla kedi arabası varsa) ile ilgili olduğunu belirtir.
Hata numarası için üçüncü veya dördüncü rakam
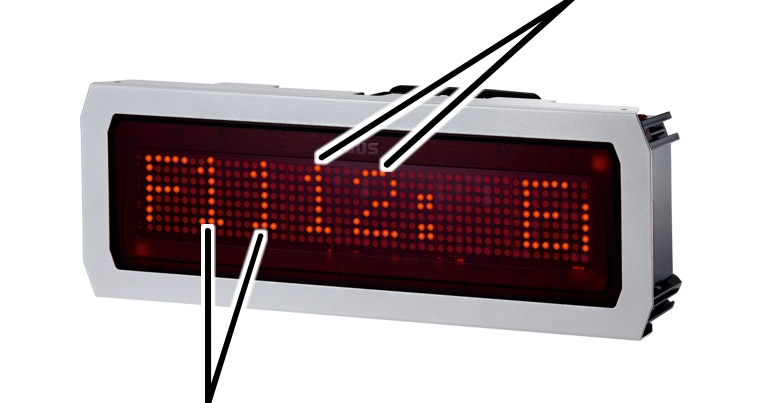
- Birinci ve ikinci rakam: Kaldırma tertibatının, kredi arabasının veya vinç tahrik düzeninin numarası ile birlikte vinç hareket ekseni veya işlev alanı
- Üçüncü ve dördüncü rakam: Hata numarası
Buradan yola çıkılarak ilk iki rakam için olası kombinasyonlar:
Rakamlar |
Yer |
|---|---|
F00_ _ |
Genel hata |
F11_ _ |
Kaldırma tertibatı 1, kaldırma tertibatı tahrik düzeni 1 |
F12_ _ |
Kaldırma tertibatı 1, kaldırma tertibatı tahrik düzeni 2 |
F21_ _ |
Kaldırma tertibatı 2, kaldırma tertibatı tahrik düzeni 1 |
F22_ _ |
Kaldırma tertibatı 2, kaldırma tertibatı tahrik düzeni 2 |
F31_ _ |
Kaldırma tertibatı 3, kaldırma tertibatı tahrik düzeni 1 |
F32_ _ |
Kaldırma tertibatı 3, kaldırma tertibatı tahrik düzeni 2 |
F13_ _ |
Kedi arabası 1 |
F23_ _ |
Kedi arabası 2 |
F33_ _ |
Kedi arabası 3 |
F14_ _ |
Frekans invertörü 1 vinç hareketi tahrik düzeni |
F24_ _ |
Frekans invertörü 2 vinç hareketi tahrik düzeni (sadece elektronik ray kılavuzu ve kuadro vinç hareketi tahrik düzeni olduğunda) |
'Kaldırma tertibatı tahrik düzeni 2' (F_2_ _) sadece ikiz kaldırma tertibatlarında kullanılır. Tüm diğer kaldırma tertibatları sadece bir kaldırma tertibatı tahrik düzenine sahiptir (F_1_ _)
'Kaldırma tertibatı 2' ve 'Kaldırma tertibatı 3' ve de 'Kedi arabası 2' ve 'Kedi arabası 3', iki ve üç kedi arabalı vinçler için geçerlidir.
Bir vinçte normalde iki vinç hareketi tahrik düzeni (F14_ _) için bir frekans invertörü vardır. Elektronik ray kılavuzuna sahip vinçlerde iki adet vinç hareketi tahrik düzeninin her birinin kendine ait bir frekans invertörü (F14_ _ ve F24_ _) vardır. Kuadro vinç hareketi tahrik düzenlerinde, motorların gücü daha yüksek olduğunda, dört adet hareket tahrik düzeni iki adet frekans invertörüne ayrılmış da olabilir.
Rakamlar |
Yer |
|---|---|
F40_ _ |
Vinç mesafesi denetleyicisi |
F41_ _ |
Yön değiştirme kumandası |
F51_ _ |
Kedi arabası 1 kedi arabası mesafesi denetleyicisi |
F52_ _ |
Kedi arabası 2 kedi arabası mesafesi denetleyicisi |
F53_ _ |
Kedi arabası 3 kedi arabası mesafesi denetleyicisi |
F60_ _ |
Üzerinden geçme emniyeti tertibatı |
İletilere genel bakış
Genel |
|---|
"F0001: Standby.3" (F0001: Bekleme.3) Vinç devrede ve Standby (Bekleme) konumunda. Vinci kullanmak için acil durdurma düğmesinin kilidini çözün veya vericide sisteme giriş yapın. |
"F0003 PLC: Writing to SD card failed.3" (F0003 PLC: SD karta yazma başarısız oldu.3) PLC'de verilerin SD karta kaydedilmesi sırasında bir hata ortaya çıktı. SD kartı kontrol edin ve gerekirse yeni bir SD kart yerleştirin. |
"F0004 Main contactor: Malfunction.1" (F0004 Ana kontaktör: İşlev bozukluğu.1) Ana kontaktör devrede, fakat acil durdurma düğmesine basıldığı için ana kontaktörün kapalı olması gerekirdi. |
Kaldırma tertibatı |
|---|
"F_ _05 Hoist: Motor measurement failed.1" (F_ _05 Kaldırma tertibatı: Motor ölçümü başarısız oldu.1) Vincin çalıştırılması sırasında gerçekleştirilen kaldırma motoru elektriksel ölçümü başarılı olmadı. |
"F_ _17 Hoist: Backup limiter started up.1" (F_ _17 Kaldırma tertibatı: Yedek sınırlayıcı çalışmaya başladı.1) Yük kancası, kaldırma üst konum sınırlayıcısının anahtarlama noktasını geçti ve yedek sınırlayıcının devreye girmesine neden oldu. Anahtarlama noktasını ve şanzıman sınır anahtarını kontrol edin. |
"F_ _26: Hoist: Wire rope wear above 80 %.3" (F_ _26: Kaldırma tertibatı: Halat aşınması %80'in üzerinde.3) Halat, halat değiştirme zamanına denk düşen aşınma derecesinin %80'ine ulaşmıştır. Tekrarlanan kontrol işleminin yapılmasını sağlayın. |
"F_ _27: Hoist: Caution! Wire rope wear above 100 %.3" (F_ _27: Kaldırma tertibatı: Dikkat! Halat aşınması %100'ün üzerinde.3) Halat, halat değiştirme zamanına denk düşen aşınma derecesinin %100'üne ulaşmıştır. Vinç ile çalışmaya devam etmeyin. Tekrarlanan kontrol işleminin yapılmasını sağlayın. |
"F_ _31 Hoist: Speed too high/low.1" (F_ _31 Kaldırma tertibatı: Devir sayısı çok yüksek/düşük.1) Kaldırma tertibatının (mutlak değer vericisi tarafından ölçülen) gerçek devir sayısı, kaldırma tertibatının nominal devir sayısına kıyasla tolerans sınırını aşıyor (çok yüksek/çok düşük). |
"F_ _32 or F_ _33 Hoist synchronisation: Deviation too great.1" (F_ _32 veya F_ _33 Kaldırma tertibatı senkronizasyonu: Sapma çok fazla.1) İki kaldırma tertibatlı bir vinçte veya tandem işletiminde iki vinçte iki kaldırma tertibatının senkronizasyon ayarında, kaldırma veya indirme işlemi sırasında iki yük kancası arasında çok fazla yükseklik farkı oluştu. |
"F_ _36 Super-precision lifting: Switching failed.1" (F_ _36 Süper hassas kaldırma düzeni: Anahtarlama başarısız oldu.1) Sargılar arasındaki anahtarlama kontaktörleri tepki vermedi. |
"F_ _37 Hoist: Error in slack-rope detection.3" (F__37: Kaldırma tertibatı: Halat gevşekliğini önleme düzeni hatası.3) Halat gevşekliğini önleme düzeni başlatılırken bir hata oluştu. Hatayı onaylayın ve işlemi tekrarlayın. |
Kedi arabası |
|---|
"F_ _25 Trolley travel synchronisation: Deviation too great.1" (F_ _25 Kedi arabasını hareket ettirme senkronizasyonu: Sapma çok fazla.1) Birden fazla kedi arabası olan bir vinçte iki kedi arabasının senkronizasyon ayarında kedi arabasını hareket ettirme sırasında iki kedi arabası arasında çok fazla mesafe farkı meydana geldi. |
"F_ _26 Trolley travel synch. in tandem op.: Dev. too great.1" (F_ _26 Tandem işletiminde kedi arabasını hareket ettirme senkronizasyonu: Sapma çok fazla.1) Tandem işletiminde iki vinçte iki kedi arabasının senkronizasyon ayarında kedi arabasını hareket ettirme sırasında iki kedi arabası arasında çok fazla mesafe farkı meydana geldi. |
"F_ _27 Trolley travel distance sensor: Outside trav. range r.1" (F_ _27 Kedi arabasını hareket ettirme mesafe sensörü: Sağ hareket yolu dışında.1) Sağ kedi arabasını hareket ettirme mesafe sensöründe ölçüm değerinin üst sınırı aşıldı veya ölçüm değerinin alt sınırının altına düşüldü. |
"F_ _28 Trolley travel distance sensor: Outside trav. range l.1" (F_ _28 Kedi arabasını hareket ettirme mesafe sensörü: Sol hareket yolu dışında.1) Sol kedi arabasını hareket ettirme mesafe sensöründe ölçüm değerinin üst sınırı aşıldı veya ölçüm değerinin alt sınırının altına düşüldü. |
"F_ _29 Trolley travel distance sensor r: Diagnosis fault.1" (F_ _29 Sağ kedi arabasını hareket ettirme mesafe sensörü: Teşhis hatası.1) Sağ kedi arabasını hareket ettirme mesafe sensöründe teşhis hatası. Durur haldeyken mesafe sensörü düzenli bir şekilde dahili olarak test edilir. Test etmek için mesafe sensörünün sinyal çıkış bölümleri kısa süreliğine değiştirilir. |
"F_ _30 Trolley travel distance sensor l: Diagnosis fault.1" (F_ _30 Sol kedi arabasını hareket ettirme mesafe sensörü: Teşhis hatası.1) Sol kedi arabasını hareket ettirme mesafe sensöründe teşhis hatası. Durur haldeyken mesafe sensörü düzenli bir şekilde dahili olarak test edilir. Test etmek için mesafe sensörünün sinyal çıkış bölümleri kısa süreliğine değiştirilir. |
"F_ _41 Trolley travel: Dist. sensor right: Travel dir. reversed.1" (F_ _41 Kedi arabasını hareket ettirme: Sağ mesafe sensörü ve hareket yönü ters.1) Kedi arabası, sağ kedi arabasını hareket ettirme mesafe sensörünün tespit ettiğinden farklı bir hareket yönünde hareket ediyor (kedi arabasını hareket ettirme frekans invertörü dönme yönü). |
"F_ _42 Trolley travel: Dist. sensor left: Travel dir. reversed.1" (F_ _42 Kedi arabasını hareket ettirme: Sol mesafe sensörü ve hareket yönü ters.1) Kedi arabası, sol kedi arabasını hareket ettirme mesafe sensörünün tespit ettiğinden farklı bir hareket yönünde hareket ediyor (kedi arabasını hareket ettirme frekans invertörü dönme yönü). |
Vinci hareket ettirme |
|---|
"F_ _20 Crane travel synch. in tandem op.: Dev. too great.1" (F_ _20 Tandem işletiminde vinci hareket ettirme senkronizasyonu: Sapma çok fazla.1) Tandem işletiminde iki vinçte vinç hareketi tahrik düzenlerinin senkronizasyon ayarında vinci hareket ettirme sırasında iki vinç arasında çok fazla fark meydana geldi. |
"F_ _28 Crane travel distance sensor: Outside trav. range f.1" (F_ _28 Vinci hareket ettirme mesafe sensörü: İleri hareket yolu dışında.1) Vinci ileri hareket ettirme mesafe sensöründe ölçüm değerinin üst sınırı aşıldı veya ölçüm değerinin alt sınırının altına düşüldü. |
"F_ _29 Crane travel dist. sensor: Outside trav. range back.1" (F_ _29 Vinci hareket ettirme mesafe sensörü: Geri hareket yolu dışında.1) Vinci geri hareket ettirme mesafe sensöründe ölçüm değerinin üst sınırı aşıldı veya ölçüm değerinin alt sınırının altına düşüldü. |
"F_ _30 Crane travel distance sensor f: Diagnosis fault.1" (F_ _30 Vinci ileri hareket ettirme mesafe sensörü: Teşhis hatası.1) Vinci ileri hareket ettirme mesafe sensöründe teşhis hatası. Durur haldeyken mesafe sensörü düzenli bir şekilde dahili olarak test edilir. Test etmek için mesafe sensörünün sinyal çıkış bölümleri kısa süreliğine değiştirilir. |
"F_ _31 Crane travel distance sensor back: diagnosis fault.1" (F_ _31 Vinci geri hareket ettirme mesafe sensörü: Teşhis hatası.1) Vinci geri hareket ettirme mesafe sensöründe teşhis hatası. Durur haldeyken mesafe sensörü düzenli bir şekilde dahili olarak test edilir. Test etmek için mesafe sensörünün sinyal çıkış bölümleri kısa süreliğine değiştirilir. |
"F_ _37 Crane: Distance sensor fwd: Travel dir. reversed.1" (F_ _37 Vinç: İleri mesafe sensörü ve hareket yönü ters.1) Vinç, vinci ileri hareket ettirme mesafe sensörünün tespit ettiğinden farklı bir hareket yönünde hareket ediyor (vinci hareket ettirme frekans invertörü dönme yönü). |
"F_ _38 Crane: Distance sensor back: Travel dir. reversed.1" (F_ _38 Vinç: Geri mesafe sensörü ve hareket yönü ters.1) Vinç, vinci geri hareket ettirme mesafe sensörünün tespit ettiğinden farklı bir hareket yönünde hareket ediyor (vinci hareket ettirme frekans invertörü dönme yönü). |
Yedekli hareket sınırlayıcı anahtarlar ve mesafe tutucular için mesajlara genel bakış
Yedekli bir hareket sınırlayıcı anahtar, vinç mesafesi denetleyicisi veya kedi arabası mesafesi denetleyicisi varsa, güvenliği daha da artırmak için bir anahtarlama noktasında iki çapraz kol anahtarı veya ışık bariyerleri kullanılır. Anahtarlama noktasını geçerken iki çapraz kol anahtarı veya ışık bariyeri aynı anda devreye girmezse, ilgili mesaj görüntülenir. Ancak vinç veya kedi arabası yine de işlevine uygun fren yapar.
Vinci hareket ettirme |
|---|
"F_ _26 Crane travel: Redundant shut-down: Sw. status differs.3" (F_ _26 Vinci hareket ettirme: Yedekli son konum durdurma: Anahtarlama durumları farklı.3) |
"F_ _27 Crane travel: Red. brake funct.: Sw. status differs.3" (F_ _27 Vinci hareket ettirme: Yedekli önceden durdurma: Anahtarlama durumları farklı.3) |
Vinç mesafesi denetleyicisi |
|---|
"F_ _16 Crane dist. sys.: Red. brake fnct. 1/2 f: Sw. stat. diff.3" (F_ _16 Vinç mesafesi denetleyicisi: Yedekli son konum durdurma 1/2 ileri: Anahtarlama durumları farklı.3) |
"F_ _17 Crane dist. sys.: Red. brake fnct. 1/2 b: Sw. stat. diff.3" (F_ _17 Vinç mesafesi denetleyicisi: Yedekli son konum durdurma 1/2 geri: Anahtarlama durumları farklı.3) |
"F_ _18 Crane dist. sys.: Red. brake fnct. 1/2 f/b: Sw. stat diff.3" (F_ _18 Vinç mesafesi denetleyicisi: Yedekli son konum durdurma 1/2 ileri/geri: Anahtarlama durumları farklı.3) |
"F_ _19 Crane dist. sys.: Red. brake fnct. 1/2 f: Sw. stat. diff.3" (F_ _19 Vinç mesafesi denetleyicisi: Yedekli önceden durdurma 1/2 ileri: Anahtarlama durumları farklı.3) |
"F_ _20 Crane dist. sys.: Red. brake fnct. 1/2 b: Sw. stat. diff.3" (F_ _20 Vinç mesafesi denetleyicisi: Yedekli önceden durdurma 1/2 geri: Anahtarlama durumları farklı.3) |
"F_ _21 Crane dist. sys: Red. brake fnct. 1/2 f/b: Sw. stat diff.3" (F_ _21 Vinç mesafesi denetleyicisi: Yedekli önceden durdurma 1/2 ileri/geri: Anahtarlama durumları farklı.3) |
Kedi arabası mesafesi denetleyicisi |
|---|
"F_ _16 Trolley dist. sys: Red. brake fnct. 1/2 r: Sw. stat diff.3" (F_ _16 Kedi arabası mesafesi denetleyicisi: Yedekli son konum durdurma 1/2 sağ: Anahtarlama durumları farklı.3) |
"F_ _17 Trolley dist. sys: Red. brake fnct. 1/2 l: Sw. stat diff.3" (F_ _17 Kedi arabası mesafesi denetleyicisi: Yedekli son konum durdurma 1/2 sol: Anahtarlama durumları farklı.3) |
"F_ _18 Trolley dist. sys: Red. brake fnct. 1/2 r/l: Sw. stat diff.3" (F_ _18 Kedi arabası mesafesi denetleyicisi: Yedekli son konum durdurma 1/2 sağ/sol: Anahtarlama durumları farklı.3) |
"F_ _19 Trolley dist. sys: Red. brake fnct. 1/2 r: Sw. stat diff.3" (F_ _19 Kedi arabası mesafesi denetleyicisi: Yedekli önceden durdurma 1/2 sağ: Anahtarlama durumları farklı.3) |
"F_ _20 Trolley dist. sys: Red. brake fnct. 1/2 l: Sw. stat diff.3" (F_ _20 Kedi arabası mesafesi denetleyicisi: Yedekli önceden durdurma 1/2 sol: Anahtarlama durumları farklı.3) |
"F_ _21 Tr. dist. sys: Red. brake fnct. 1/2 r/l: Sw. stat diff.3" (F_ _21 Kedi arabası mesafesi denetleyicisi: Yedekli önceden durdurma 1/2 sağ/sol: Anahtarlama durumları farklı.3) |
Nokta matris LED göstergesinde "NO SIGNAL" görüntülenir:
- Nokta matris LED göstergesi, vinç kontrol sisteminden geçerli sinyal almıyor.
Vincin kapatılması
Yük kancası
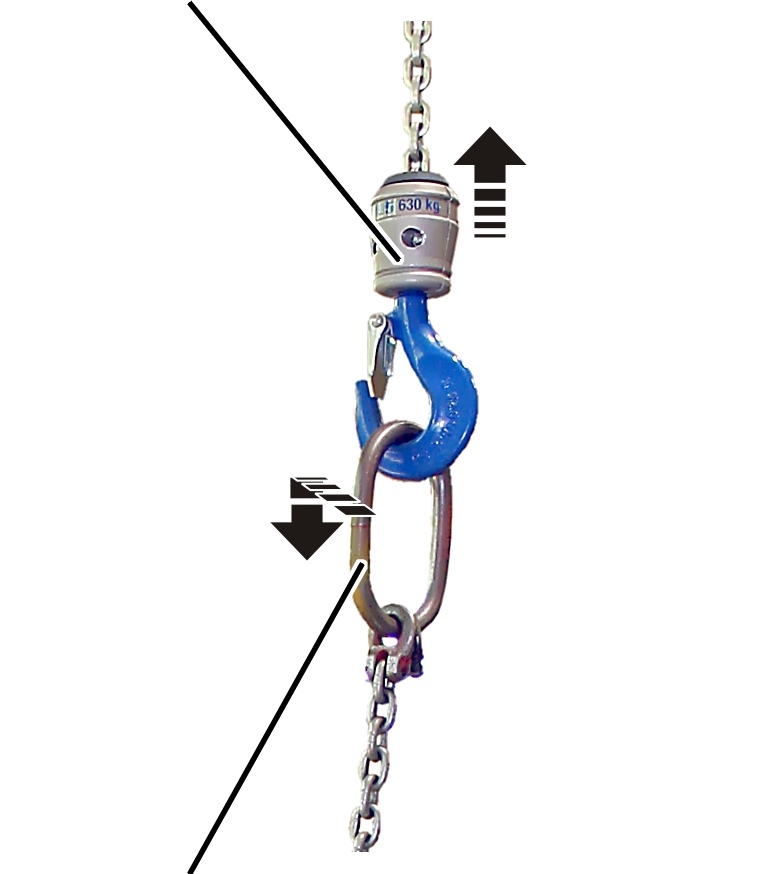
- Kaldırma takımlarını (halatlar, zincirler, …) ve yük bağlama araçlarını (traversler, …), eğer mümkün ise, zemine indirin veya çıkararak alın.
- İş tamamlandıktan sonra, yük kancasını, en yüksek kanca pozisyonuna çok az kalana kadar hareket ettirin.
Sadece, kısmen açık havada işletilen vinçlerde
Bu bölüm sadece, vinç, kısmen bir hol içinde ve kısmen de açık havada işletilebildiğinde geçerlidir (vinç yürüme yolu, holün dışına çıktığında).
- Vinci, hol içindeki vinç durma pozisyonuna sürün.
Sadece, yatık kilitleme kancası sayesinde rüzgâra karşı emniyet düzenine sahip vinçlerde
Bu bölüm sadece, vincin, tamamen açık havada işletilmesi ve bir yatık kilitleme kancası yardımı ile rüzgâra karşı emniyete alınabilmesi durumunda geçerlidir.
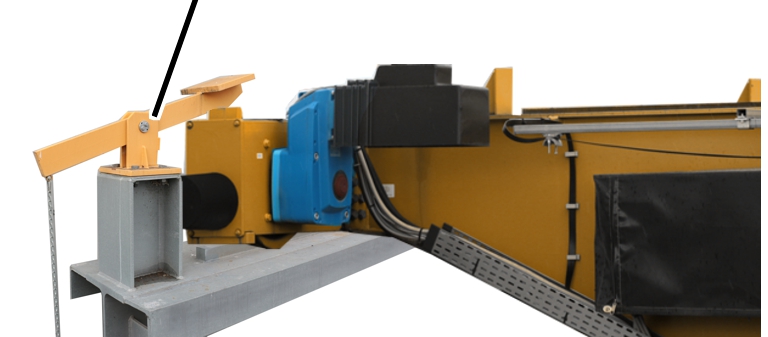
Vinç yürüme yolu sonunda rüzgâra karşı emniyet düzeni için örnek
- Yükü indirin.
- Gerekirse: Yük bağlama araçlarını indirin veya çıkararak alın.
- Kedi arabasını sola veya sağa doğru ana kirişin bitiş kısmına kadar hareket ettirin.
- Vinci, vinç yürüme yolunun sonundaki vinç durma pozisyonuna sürün.
- Yatık kilitleme kancası yerine oturana kadar, vinci sürün.
- Vincin, emniyete alındığından emin olun.
Sadece, ray kıskacı sayesinde rüzgâra karşı emniyet düzenine sahip vinçlerde
Bu bölüm sadece, vincin, tamamen açık havada işletilmesi ve bir ray kıskacı yardımı ile rüzgâra karşı emniyete alınabilmesi durumunda geçerlidir.
- Yükü indirin.
- Gerekirse: Yük bağlama araçlarını indirin veya çıkararak alın.
- Ray kıskacını çalıştırın.
- Vincin, emniyete alındığından emin olun.
Acil durdurma düğmesi
- Acil durdurma düğmesine basın.
Uzun süre çalışmaya ara verildiğinde:
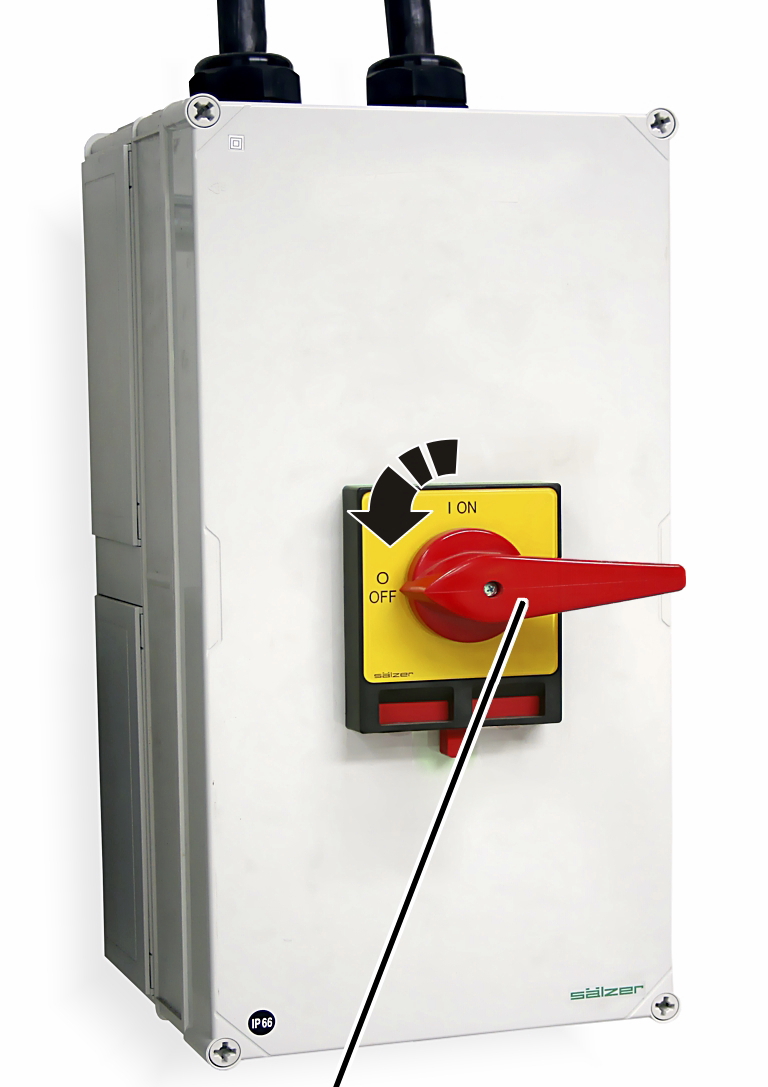
- Vinci, şebeke kesicisinden kapatın.
İki misli kaldırma hızı ile kaldırma/indirme işlemi yapma
Sadece iki misli kaldırma hızında
Bu bölüm sadece halatlı palanga, çift kaldırma hızında kaldırma/indirme işlemi yapabiliyorsa geçerlidir.
İşlev, sürekli olarak etkindir ve ayrıca devreye alınmasına gerek yoktur.
- Alışıldığı şekilde, vinç ile yükü kaldırma/indirme işlemi yapın.
- ABUS Elektrik 3'te ABUControl veya yük gösterge sistemi LIS-SV asılı olan yükü tespit eder.
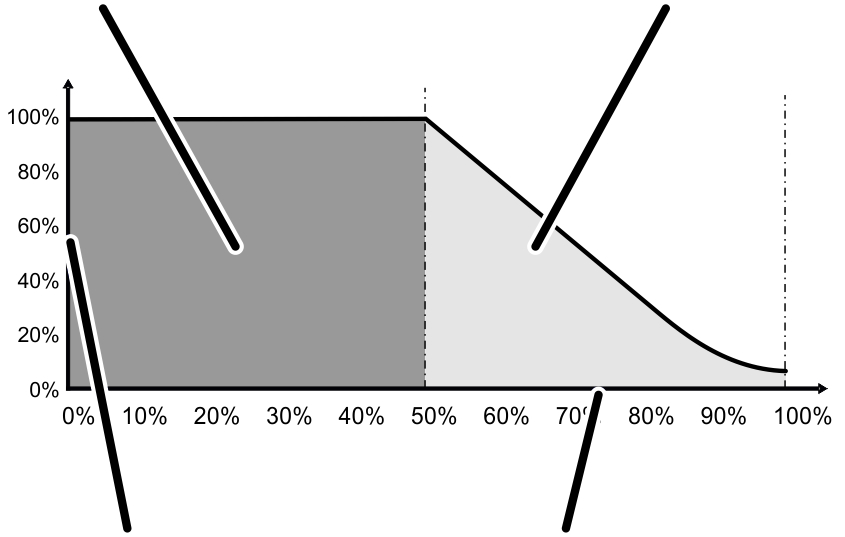
- Asılan yükün ağırlığına bağlı olarak halatlı palanga normalden daha büyük bir maksimum strok hızına hızlandırılabilir.
- Hafif bir yükte (boş yük kancasına kadar) halatlı palanga normalden iki kata kadar varan hızlı bir maksimum strok hızına sahiptir.
- Yük ne kadar ağırsa, kaldırma/indirme sırasındaki maksimum kaldırma hızı da o oranda düşüktür.
- Maksimum yükte halatlı palanga normal maksimum strok hızıyla kaldırma/indirme işlemi yapabilir.
Normal kaldırma hızıDaha yüksek kaldırma hızı (maksimum çift kaldırma hızı)
Süper hassas kaldırma düzeninin açılması ve kapatılması
Sadece süper hassas kaldırma düzeninde
Bu bölüm sadece, halatlı palanga, süper hassas kaldırma düzeni ile kaldırma/indirme işlemi yapabiliyorsa, geçerlidir.
Süper hassas kaldırma düzeni olduğunda kaldırma tertibatı ile oldukça yavaş şekilde kaldırma ve indirme işlemi gerçekleştirilebilir. Bu sayede yük oldukça hassas bir şekilde konumlandırılabilir. Süper hassas kaldırma düzeni, verici veya asılı butonlu kumanda ile açılabilir ve kapatılabilir.
Süper hassas kaldırma düzeninin açılması ve kapatılması
- Vinç durana kadar bekleyin.
- Asılı butonlu kumanda varsa: Döner anahtar üzerinden süper hassas kaldırma düzenini açın veya kapatın.
- ABURemote varsa: ABURemote el kitabına bakınız.
- Süper hassas kaldırma düzeni açılana veya kapatılana kadar yaklaşık 2 saniye bekleyin.
Süper hassas kaldırma düzeninde yüklerin kaldırılması/indirilmesi
- Alışıldığı şekilde halatlı palangayı kullanın.
- Halatlı palanga, oldukça yavaş kaldırma/indirme işlemi yapar ve böylece yükü çok hassas bir şekilde konumlandırmak için kullanılabilir.
- Süper hassas kaldırma düzenindeki açılma süresini dikkate alın! Bu süre, normal işletime ait çalışma çevriminin 1/3'ü düzeyindedir.
Kaldırma motoru normalde %60 düzeyinde bir çalışma çevrimine sahipse, süper hassa kaldırma düzeninde çalışma çevrimi %20 düzeyindedir. Bu durumda kaldırma motoru, 10 dakikalık bir süre içinde maksimum 2 dakika çalışabilir.
Sallanmayı sönümleme tertibatının kullanılması
Sadece sallanmayı sönümleme tertibatı olduğunda
ABUControl olan bir vinçte "Sway control" (Sallanmayı sönümleme tertibatı) işlevi ile kedi arabasını hareket ettirme veya vinci hareket ettirme sırasında yük kancasının oynama hareketi önemli ölçüde azaltılır. Bakınız "ABUControl" el kitabı.
Sallanmayı sönümleme tertibatının devreye alınması ve devre dışı bırakılması
ABURemote el kitabına bakınız.
Sallanmayı sönümleme tertibatı şimdilik sadece tek bir kedi arabalı
bir vinçte veya birden fazla kedi arabalı bir vinçte, o anda
kullanılmayan kedi arabası park pozisyonunda olduğunda çalışır.
Birden fazla kedi arabası birlikte işletilirken veya tandem işletiminde
sallanmayı sönümleme tertibatı ayrıca serbest bırakılmalıdır. ABUControl
el kitabına bakınız.
Ayrı kumandalı ABURemote varsa: Yük kancalarından biri en yüksek kanca konumundaysa (kaldırma üst konum sınırlayıcısı), sallanmayı sönümleme tertibatı, diğer yük kancası için devreye alınabilir.
Sallanmayı sönümleme tertibatı ile vinci ve kedi arabasını hareket ettirme
- Alışıldığı şekilde vinci kullanın.
- ABUControl, vincin ve kedi arabasının hareket hızlarından, kanca pozisyonundan ve yük bağlama aracının uzunluğundan, yükün normalde ne kadar sallanacağını hesaplar ve yürüyüş motorlarını, oynama hareketi azalacak şekilde hızlandırır ve frenler.
- Hızlanma ve fren mesafeleri çok değişmez.
- Rüzgar, yüke veya yük kancasına gelen darbeler veya manuel hareketler gibi dış etkenler dengelenmez.
Birden fazla kedi arabası için sallanmayı sönümleme tertibatına ilişkin uyarı bilgileri:
Sallanmayı sönümleme tertibatı hesaplaması, birden fazla kedi arabası birlikte işletilirken veya tandem işletiminde sadece, vinç operatörü tarafından bu koşullar dikkate alındığında doğru çalışır:
- Vincin ve kedi arabasının ürün modeli ve ürün büyüklüğü aynı olmalıdır.
- Yük doğru bağlanmalıdır:
Kanca pozisyonu
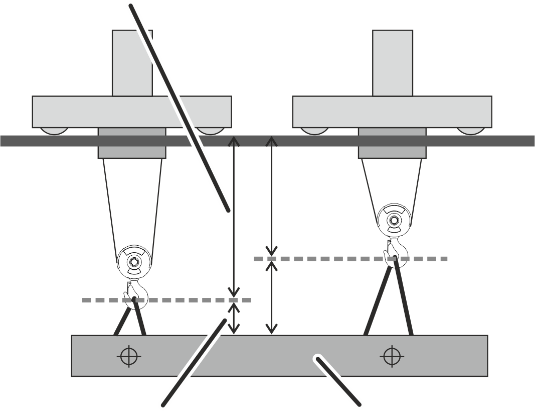
Aynı yapıya sahip ortak yük, kanca pozisyonu ile kaldırma takımının uzunluğu toplandığında aynı toplam uzunluğu verecek şekilde askıya bağlanmalıdır.
Kanca pozisyonu
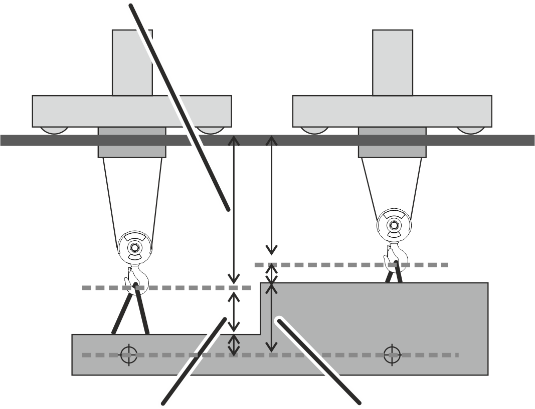
Aynı yapıda olmayan ortak yük, kanca pozisyonu, kaldırma takımının uzunluğu ve ağırlık merkezine mesafe toplandığında aynı toplam uzunluğu verecek şekilde askıya bağlanmalıdır.
- Kaldırma takımının uzunluğu girilmelidir:
Birden fazla kedi arabası birlikte işletilirken kedi arabası 1'in kaldırma takımının uzunluğu girilmelidir.
Tandem işletimde birinci vincin kaldırma takımının uzunluğu girilmelidir. Birinci vincin IP adresi 192.168.1.1'dir
Elektronik ray kılavuzu ile vinci hareket ettirme
Sadece elektronik ray kılavuzu olduğunda
Elektronik ray kılavuzu, otomatik olarak devrededir ve kapatılamaz.
- Alışıldığı şekilde vinci kullanın.
- Sensörler, bir vinç başlık kirişinin iki yürüme tekerleğinin vinç rayına mesafesini ölçer.
- Vinç (örn. tek taraflı yük nedeniyle) eğik gidiyorsa, ABUControl bunu, iki hareket takımı kirişinin hareket tahrik düzenlerini farklı ayarlayarak otomatik olarak dengeler.
İki kedi arabalı vincin kullanılması
Vinç iki kedi arabası ile donatılmıştır. Bunlar müşterek bir asılı butonlu kumanda (veya verici) ile kullanılabilir. Bu sayede örn. uzun veya havaleli yüklerin taşınması sırasında güvenlik iyileştirilir.
Kedi arabalarının atanması
Sadece nokta matris LED göstergeli ABUS vinç elektriği 3 olduğunda
Nokta matris LED göstergesi, kedi arabasına monte edildiğinde, kedi arabalarının atamasını göstermek için ilave olarak "1" ve "2" rakamlarını görüntüleyebilir.
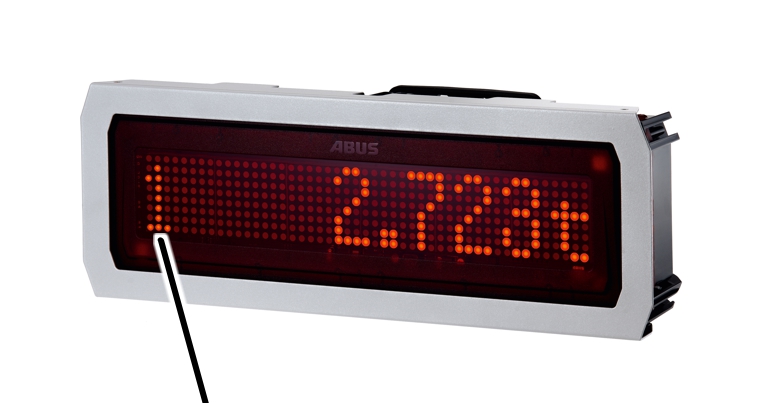
- Nokta matris LED göstergesinin ilk pozisyonunda kedi arabası için ayarlanan numara görüntülenir.
"Kedi arabası I"
yazısı "Kedi arabası II"
yazısı
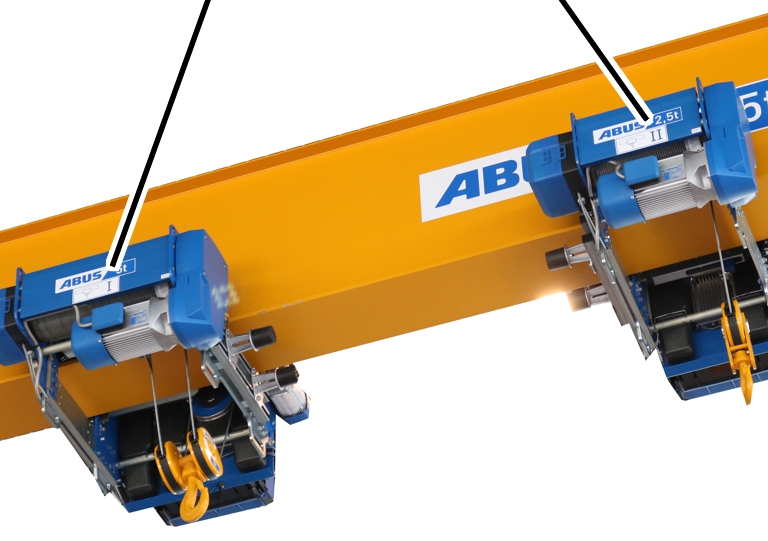
- Kedi arabaları halatlı palangada "Kedi arabası I" ve "Kedi arabası II" şeklinde işaretlenmiştir.
Kedi arabası I ve Kedi arabası II arasında geçiş yapılması
Kedi arabası seçimine sahip bir vinç varsa Kedi arabası I ve Kedi arabası II arasında geçiş yapılabilir.
Sadece ABURemote olduğunda
ABURemote el kitabına bakınız.
Sadece asılı butonlu kumanda olduğunda
Asılı butonlu kumanda el kitabına bakın.
Birlikte işletime geçilmesi
Kedi arabası seçimi ve birlikte işletim özelliğine sahip bir vinçte kedi arabası I ve kedi arabası II arasındaki geçişin haricinde her iki kedi arabasının birlikte işletimine geçilebilir.
Sadece ABURemote olduğunda
ABURemote el kitabına bakınız.
Sadece asılı butonlu kumanda olduğunda
Asılı butonlu kumanda el kitabına bakın.
Sadece ABUS vinç elektriği 3 olduğunda
Kontrol düzeni, senkronizasyon ayarına sahip değildir. Bu nedenle kedi arabalarının birbirine göre mesafesi veya taşıma esnasında yükün konumu değişebilir, örn. farklı yük dağılımlarında tahrik düzenlerine binen yükün farklı olması, farklı fren mesafeleri ve yapı parçalarının toleransları nedeniyle.
Kedi arabalarının mesafesi veya yükün konumu değiştiğinde:
- Vincin tamamen durmasını bekleyiniz.
- Kedi arabası I veya Kedi arabası II'ye geçin.
- Kedi arabalarının mesafesini veya yükün konumunu, kaldırma/indirme işlemi yaparak veya kedi arabasını sola/sağa hareket ettirerek dengeleyin.
- Birlikte işletime geri dönün.
Sadece ABUControl olduğunda
ABUControl, eşit kaldırma kontrol ünitesine sahiptir. Bu sayede tüm vinç hareket eksenlerinin senkron hareketi otomatik olarak ayarlanır.
- Sadece frekans invertörlü kaldırma tertibatı olduğunda: ABUControl, iki kaldırma tertibatının devir sayısını denetler ve kaldırma hızını otomatik olarak ayarlar. Bu sayede iki kaldırma tertibatı, yük dağılımının farklı olması halinde de kaldırma ve indirme işlemini sabit kaldırma hızıyla gerçekleştirir.
- ABUControl, kedi arabası tahrik düzenlerinin devir sayısını denetler ve kedi arabası hızını otomatik olarak ayarlar. Bu sayede her iki kedi arabası, sabit kedi arabası hızıyla hareket eder.
- ABUControl, iki kedi arabasının ana kirişin ilgili ucuna olan mesafesini denetler, buradan kedi arabalarının birbirine göre mesafesini hesaplar ve kedi arabası hızını, iki kedi arabası arasındaki mesafe sabit kalacak şekilde ayarlar.
- Sadece ikiz kaldırma tertibatı olduğunda: Eşit kaldırma kontrol ünitesi, kaldırma üst ve alt konum sınırlayıcısının anahtarlama noktasından hemen önce devre dışı bırakılır. Bu, halatın ikiz kaldırma tertibatının iki halat tamburunda dengelenebilmesi için gereklidir. Karşı yönde hızlanma durumunda eşit kaldırma kontrol ünitesi otomatik olarak yeniden etkinleştirilir. Bu durumda yük kancası kısa süreliğine durur.
Kedi arabası hareketi sınır anahtarlarının önceden durdurma tertibatı ve son konum durdurma tertibatı, kaldırma sınırlayıcıları
Birlikte işletimde kedi arabası hareketi sınır anahtarları ve kaldırma sınır anahtarları birlikte değerlendirilir.
Kedi arabası tahrik düzenlerinden biri fren yaparsa veya durursa ya da kaldırma tertibatlarından biri fren yaparsa veya durursa, diğer kedi arabası buna senkron şekilde ayarlanır.
Sadece yükleri çevirirken
Vinç, yükleri çevirmek için öngörülmüşse, aşırı yüke karşı emniyet tertibatı, dururken ve indirme işlemi sırasında kaldırma tertibatına aşırı yük bindiğini tespit etmek için ek fonksiyonlarla donatılmıştır.
Vincin siparişe özel belgelerine bakınız.
Vinçlerin tandem işletiminde kullanılması
Tandem işletim kontrol düzeni ile aynı anda iki gezer köprü vinç, yalnızca bir vericiyle tek bir vinci kontrol eder gibi konforlu şekilde kontrol edilebilir. Bu şekilde uzun veya havaleli yükler ya da ağırlık merkezi uygun olmayan yükler, birbirinden bağımsız kontrol edilen iki vince nazaran daha kolay ve daha tehlikesiz bir şekilde kaldırılabilir ve taşınabilir.
Sadece ABUS vinç elektriği 3 olduğunda
"ABUS tandem işletim kontrol düzeni" el kitabına bakınız.
Sadece ABUControl olduğunda
Tandem işletim modunun açılması
Tandem işletiminde iki vinçle çalışmak:
Vinç ile tandem işletiminde çalışmaya başlamadan önce, aşağıdaki noktaları kontrol ediniz. Hasar veya sorunlar söz konusu olduğunda, vinçte çalışmayın ve bu durumu iş arkadaşlarınıza ve amirlerinize bildirin.
Vericide tandem işletimini açma:
- Her iki vincin birbirinden bağımsız olarak veya başka bir kişi tarafından kullanılıp kullanılmadığını kontrol ediniz.
- Vinçlerin tamamen durmasını bekleyin. Hareket sırasında tandem işletimine geçmeyin.
- Vericide tandem işletimini çalıştırın.
ABURemote el kitabına bakınız.
- Her iki vinçte beyaz renkli "Vinç etkin" sinyal lambası yanar.
Vinç hareketi sınır anahtarını, kedi arabası hareketi sınır anahtarını ve kaldırma sınırlayıcılarını kontrol etme:
- Tandem işletiminde her iki vincin ve kedi arabasının önceden durdurma tertibatını kontrol edin.
- Tandem işletiminde her iki vincin ve kedi arabasının son konum durdurma tertibatını kontrol edin.
- Her iki kaldırma düzeneğinin kurs sınır şalterlerini tandem işletiminde kontrol ediniz.
- Vinç hareketi tahrik düzenlerinden veya kedi arabası tahrik düzenlerinden biri fren yaparsa veya durursa ya da kaldırma tertibatlarından biri fren yaparsa veya durursa, diğer vinç ve diğer kedi arabası buna senkron şekilde ayarlanır.
Tandem kumandası açıkken münferit vince kumanda edilmesi (tekli işletim)
Tandem işletim kontrol düzeni açıkken kısa süreliğine tek bir vincin kumanda edilmesi gerekebilir (örn. yükün bağlanması için veya seviye farklarının dengelenmesi için).
Bu sırada diğer vincin bloke edilmiş olması gerekir ve (örn. başka bir vinç operatörü tarafından) hareket ettirilmemesi gerekir. Bu işletim türünün adı tek vinç işletim modudur.
Tandem işletiminde tekli işletime geçiniz (tek bir vince tek kumanda ediniz ve diğer vinci bloke ediniz):
- Her iki vincin durmasını bekleyiniz.
- Vericide iki vinçten birini seçiniz.
ABURemote el kitabına bakınız.
- Seçilen vinç şimdi tekli işletimde etkinleştirilmiştir.
- Seçilen vinçte beyaz renkli "Vinç etkin" sinyal lambası yanar.
- Seçilmeyen vinç bu süre boyunca bloke edilir ve (örn. başka bir vinç operatörü tarafından) hareket ettirilemez.
- Seçilmeyen vinçte beyaz renkli "Vinç etkin" sinyal lambası söner.
- Seçilen vinci kullanınız.
- Vericide yeniden iki vinci seçiniz.
Tandem işletimi için yükün bağlanması
Müşterek bir yükü bağlamak için önce tandem işletimini çalıştırınız, sonra ortak yükü tekli işletimde (bir vince kumanda ederken diğer vinci bloke ediniz) bağlayınız ve sonra yükü her iki vinçle tandem işletiminde taşıyınız.
- Yanlış, çeküle uygun olmayan yüklenme durumunda yükü güvenli tutacak bir kaldırma takımı veya yük bağlama aracı seçin.
- Vericide tandem işletimini çalıştırın.
ABURemote el kitabına bakınız.
- Vericide tek vinç işletim modu için iki vinçten birini seçin.
- Yük kancasını tek vinç işletim modunda istediğiniz kanca pozisyonuna hareket ettirin.
- Kaldırma takımını veya yük bağlama aracını yüke ve kancaya güvenli şekilde sabitleyin.
- Vericide tek vinç işletim modu için diğer vinci seçin.
- Yük kancasını tek vinç işletim modunda istediğiniz kanca pozisyonuna hareket ettirin.
- Kaldırma takımını veya yük bağlama aracını yüke ve kancaya güvenli şekilde sabitleyin.
- Vericide tandem işletim için her iki vinci seçin ve yükü kaldırın.
Vinçlerin tandem işletiminde kullanılması
- Vinç hareketi, vinç arabası hareketi, kaldırma ve indirme için butonları kullanarak yükü kaldırınız ve taşıyınız.
ABURemote el kitabına bakınız.
- Sadece frekans invertörlü kaldırma tertibatı olduğunda: ABUControl, iki kaldırma tertibatının devir sayısını denetler ve kaldırma hızını otomatik olarak ayarlar. Bu sayede iki kaldırma tertibatı, yük dağılımının farklı olması halinde de kaldırma ve indirme işlemini sabit kaldırma hızıyla gerçekleştirir.
- ABUControl, vinç hareketi tahrik düzenlerinin ve kedi arabası tahrik düzenlerinin devir sayısını denetler ve hareket hızını otomatik olarak ayarlar. Bu sayede her iki vinç ve kedi arabası, sabit hareket hızıyla hareket eder.
- ABUControl, iki vinç arasındaki mesafeyi denetler ve vinç hareket hızını, iki vinç arasındaki mesafe sabit kalacak şekilde ayarlar.
Optik çarpmayı önleyici emniyet düzeni, tandem işletiminde de çalışır. Böylece tandem işletiminde iki vincin, aynı vinç yürüme yolundaki diğer vinçlere çarpması önlenir.
Vinç hareketi sınır anahtarlarının, kedi arabası hareketi sınır anahtarlarının önceden durdurma tertibatı ve son konum durdurma tertibatı, kaldırma sınırlayıcıları
Tandem işletiminde vinç hareketi sınır anahtarları, kedi arabası hareketi sınır anahtarları ve kaldırma sınır anahtarları birlikte değerlendirilir.
Vinç hareketi tahrik düzenlerinden veya kedi arabası tahrik düzenlerinden biri fren yaparsa veya durursa ya da kaldırma tertibatlarından biri fren yaparsa veya durursa, diğer vinç ve diğer kedi arabası buna senkron şekilde ayarlanır.
Aşırı yüke karşı emniyet
Tandem işletiminde her iki vincin aşırı yüke karşı emniyet tertibatları birlikte değerlendirilir.
Vinçlerden birine aşırı yük bindiğinde, diğer vinç buna senkron olarak durdurulur.
Tandem işletiminin kapatılması
- Ortak yükü indiriniz.
- Vericide tandem işletimini kapatınız.
ABURemote el kitabına bakınız.
- Tandem işletimi şimdi kapalıdır. Her iki vinç şimdi yeniden birbirinden bağımsız olarak kullanılabilir.