NA PIERWSZY RZUT OKA:
Obsługa suwnicy ABUS
Dotyczy każdego, kto podnosi ładunki suwnicą lub pracuje w jej pobliżu
Koniecznie przeczytać i przestrzegać podręcznika produktu dla suwnicy! Podane tu wskazówki odnoszą się dodatkowo do innych podręczników produktów.
Zasady bezpieczeństwa
Przestrzegać tych wskazówek dla bezpiecznego obchodzenia się z dźwignicą. Szczególne informacje o zagrożeniach są podane w odpowiednim punkcie, w którym dane zagrożenie występuje.
Dotyczy tylko suwnic z wózkiem
Maksymalny udźwig jest podany na wózku i na zbloczu hakowym albo osprzęcie haka. Ponadto maksymalny udźwig jest podany na suwnicy:
- Suwnica pomostowa: na belce głównej
- W żurawiu warsztatowym: na wysięgniku
- W suwnicy HB: na dźwigarze
- W jezdni wciągnika: na jezdni wózka
Dotyczy tylko suwnic z kilkoma wózkami
Maksymalny udźwig jest podany na wózku i na zbloczu hakowym albo osprzęcie haka. Ponadto maksymalny udźwig całej suwnicy jest podany na suwnicy:
- Suwnica pomostowa: na belce głównej
- W żurawiu warsztatowym: na wysięgniku
- W suwnicy HB: na dźwigarze
- W jezdni wciągnika: na jezdni wózka
Zestawienie udźwigów
- Jeżeli można dokładnie zsumować maksymalny udźwig wielu wózków, Maksymalne udźwigi odnośnych wózków są podawane z znakiem „+“. Suma stanowi maksymalny udźwig suwnicy.
Pierwszy wózek 5 tDrugi wózek 5 t
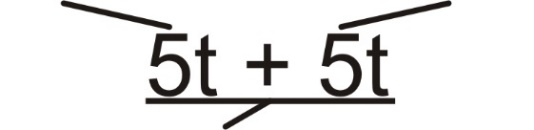
Wózek 20 tWózek 10 tWózek 5 t
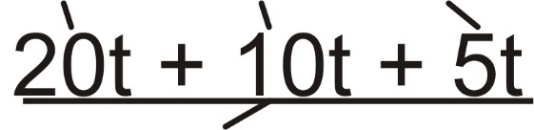
- Jeżeli maksymalnego udźwigu suwnicy nie można określić przez zsumowanie udźwigów poszczególnych wózków, najpierw podaje się maksymalny udźwig suwnicy, następnie maksymalny udźwig wózków, podany w nawiasach ze znakiem „/“.
Maksymalny udźwig suwnicy
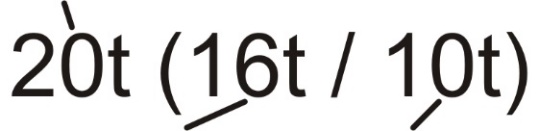
Dodatkowa reguła
Jeżeli maksymalny udźwig suwnicy nie odpowiada przy tym udźwigowi największego wózka, nie podaje się udźwigu maksymalnego suwnicy i nawiasów.
Maksymalny udźwig suwnicy a zarazem największego wózka
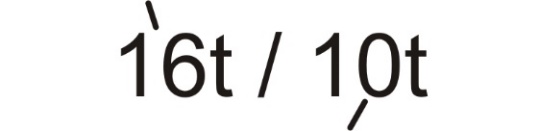
Maksymalny udźwig suwnicy a zarazem największego wózka
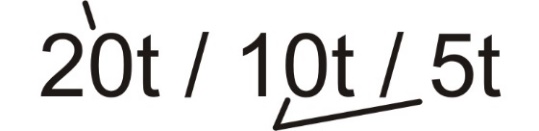
- Także w tym przypadku można dokładnie zsumować maksymalny udźwig wielu wózków.
Wózek 20 tWózek 5 tWózek 10 t
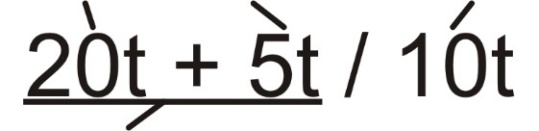
dźwignicy
Dotyczy tylko dźwignic z zakresami obciążeń częściowych
Ten punkt dotyczy tylko sytuacji, gdy belka główna (w suwnicy pomostowej), wysięgnik (w żurawiu warsztatowym), belka główna (w suwnicy HB) albo jezdnia wózka (w jezdni wciągnika) jest podzielona sekcje o różnych udźwigach maksymalnych.
Maksymalny udźwig poszczególnych sekcji belki głównej (w suwnicy pomostowej), wysięgnika ( w żurawiu warsztatowym), belki głównej (w suwnicy HB) lub jezdni wózka (jezdni wciągnika są oddzielone od siebie pionowymi liniami. Między tymi liniami podany jest odpowiedni maksymalny udźwig zakresu obciążeń częściowych.
Dotyczy tylko dźwignic z urządzeniem ostrzegawczym
Ten punkt dotyczy tylko dźwignic wyposażonych w urządzenie ostrzegawcze (np. klakson lub dzwonek).
Wskazówka
Jeżeli konieczna jest praca w pobliżu najwyższego lub najniższego położenia haka, konieczne jest zastosowanie dodatkowego wyłącznika krańcowego awaryjnego, który musi być regularnie kontrolowany, aby uniknąć uszkodzenia wyłącznika krańcowego podnoszenia.
Zasady bezpieczeństwa przy zawieszaniu ładunku
Wskazówki dotyczące bezpieczeństwa przy pracy z dwoma wózkami lub w trybie sterowania tandemowego
Wskazówka
Jeżeli zachodzi potrzeba obracania ładunków suwnicą, może być konieczny bezpiecznik przeciążeniowy z dodatkowymi funkcjami lub dodatkowe wyposażenie suwnicy. W każdym przypadku użytkownik musi przeprowadzić specjalną analizę zagrożeń oraz specjalne przeszkolenie operatorów suwnicy.
Wskazówka
Jeżeli zachodzi potrzeba obracania ładunków suwnicą, może być konieczne dodatkowe wyposażenie suwnicy. Nie wolno jednak dopuszczać do przebiegu liny po skosie.
Zapobieganie uszkodzeniom suwnicy
Przestrzegać wskazówek dotyczących zapewnienia długiej żywotności suwnicy.
Zatrzymanie awaryjne
Rysunki przedstawiają przycisk zatrzymania awaryjnego na kasecie sterowniczej. Funkcja zatrzymania awaryjnego sterowników radiowych nie różni się w istotny sposób pod względem działania na suwnicy.
Patrz też podręcznik produktu „ABURemote“.
W niebezpiecznych sytuacjach dotyczących suwnicy z kasetą sterowniczą
Przycisk zatrzymania awaryjnego
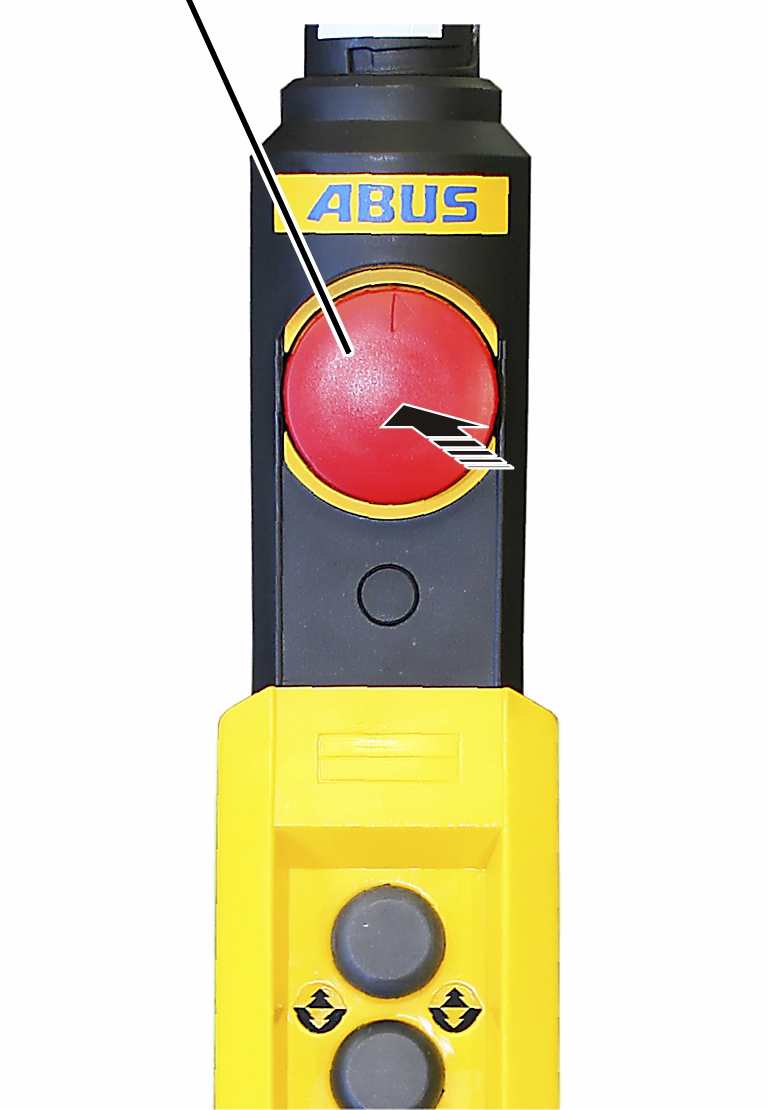
- Wcisnąć przycisk zatrzymania awaryjnego.
- Suwnica zostaje natychmiast wyhamowywana i hak ładunkowy zatrzymuje się.
- Ruch synchroniczny dwóch wózków: oba wózki zatrzymują się natychmiast i pozostają zatrzymane.
- Sterowanie tandemowe: obie suwnice wyhamowują natychmiast i pozostają zatrzymane.
Po usunięciu zagrożenia
Przycisk zatrzymania awaryjnego
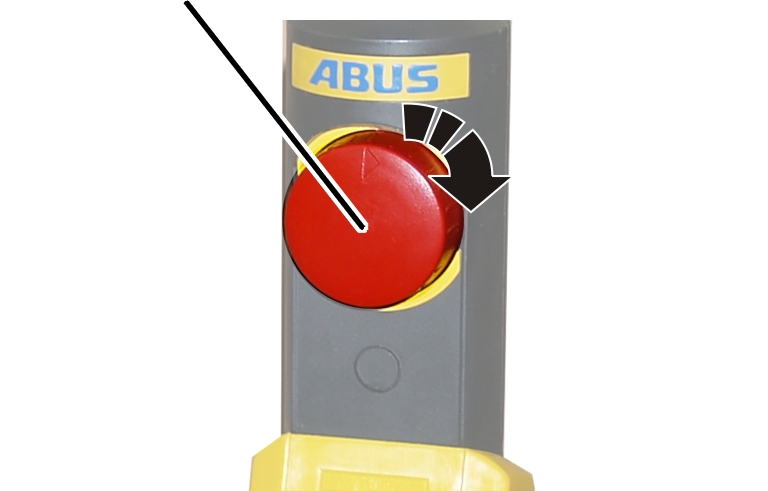
- Kaseta sterownicza: przycisk wyłącznika awaryjnego obrócić o jedną czwartą obrotu w kierunku ruchu wskazówek zegara.
- Sterownik radiowy: włączyć nadajnik sterownika radiowego i zalogować się na odbiorniku.
Patrz podręcznik produktu ABURemote.
- Sprawdzić, czy jest wybrany odpowiedni wózek lub czy jest aktywny ruch synchroniczny obu wózków bądź tryb tandemowy.
Patrz podręcznik produktu ABURemote.
- Suwnica jest gotowa do pracy.
- Po odryglowaniu wyłącznika zatrzymania awaryjnego dźwignica nie rusza automatycznie.
Należy jak zwykle używać przycisków jazdy dźwignicy, jazdy wózka oraz podnoszenia/opuszczania.
Kontrola przed przystąpieniem do pracy i włączanie
Przed przystąpieniem do pracy na/przy suwnicy sprawdzić następujące punkty. W razie uszkodzeń lub problemów nie przystępować do pracy na/przy suwnicy i zawiadomić kolegów oraz przełożonych.
Zewnętrzna kontrola suwnicy
- We wszystkich dostarczonych w komplecie podręcznikach produktu sprawdzić, czy przed włączeniem konieczne jest sprawdzenie innych punktów.
- Czy widoczne są uszkodzenia suwnicy lub osprzętu (np. rdza, obluzowane części, wyciek oleju, brakujące śruby, …)?
Zabezpieczenie gardzieli haka
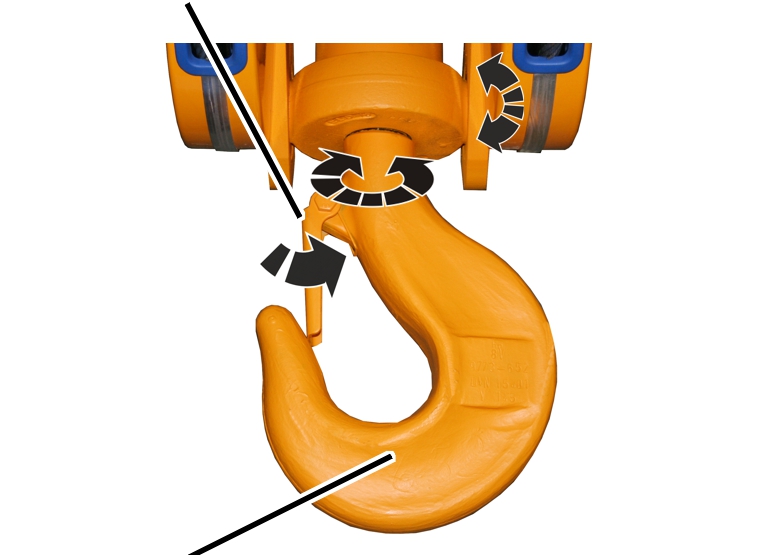
- Czy hak ładunkowy jest ogólnie w dobrym stanie?
- Czy hak ładunkowy daje się obracać?
- Czy hak ładunkowy daje się przechylać?
- Czy zabezpieczenie gardzieli haka jest w dobrym stanie i przemieszcza się bez oporów?
- Czy zabezpieczenie gardzieli haka zamyka się do końca?
Tylko dla wciągnika linowego
- Sprawdzić całą linę, czy nie jest uszkodzona. Na linie nie mogą występować przedstawione tu lub podobne uszkodzenia.
Przykładowe uszkodzenia
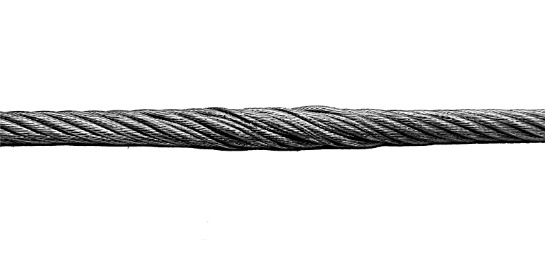
Struktura liny rozwarstwiła się. Widoczne są wewnętrzne skrętki liny.
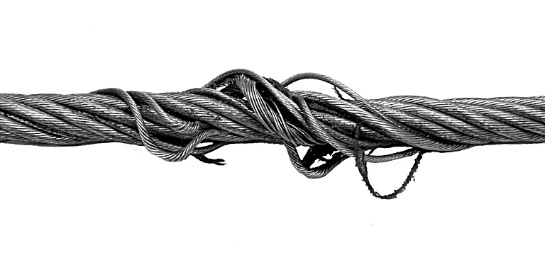
W linie utworzyły się pętle.
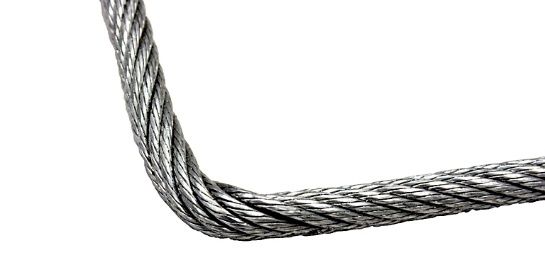
W linie jest przegięcie. Powstaje wskutek gwałtownego działania siły zewnętrznej na linę.
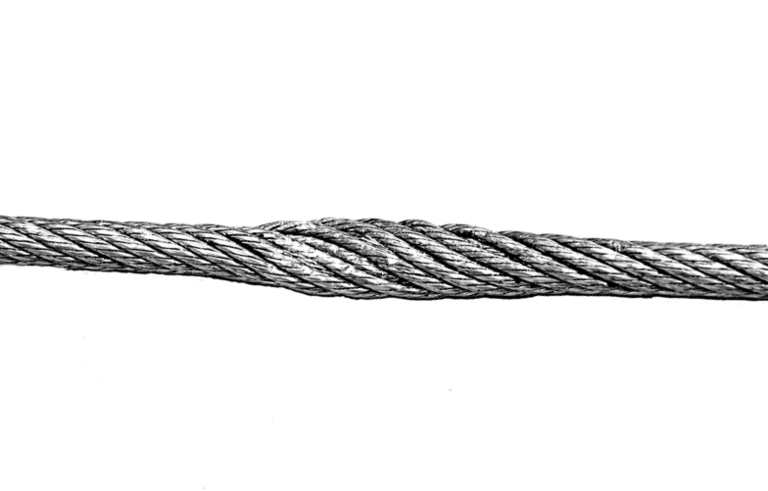
Lina jest miejscowo spłaszczona. Jest to wynik ściskania liny.
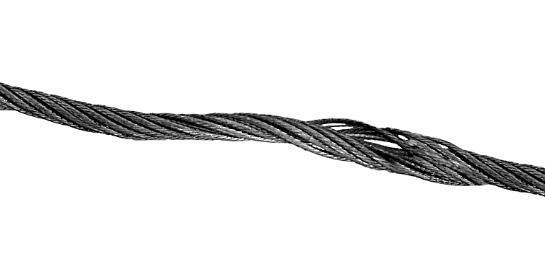
W linie utworzył się kosz. Powstaje on wskutek gwałtownego odkręcania liny.
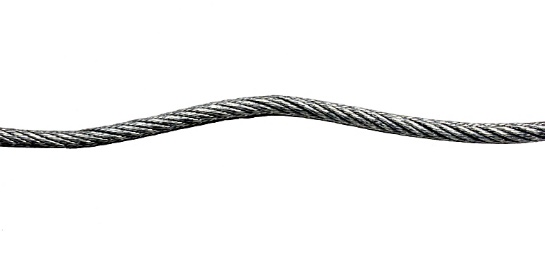
Lina ma deformację korkociągową.
- Sprawdzić widoczne pęknięcia drutu. W razie stwierdzenia wyraźnych pęknięć drutu w linie powstrzymać się od używania suwnicy. Zlecić wykonanie szczegółowego badania liny. Patrz: "Ogólny podręcznik produktu
dla suwnic ABUS".
Dotyczy tylko wciągnika łańcuchowego
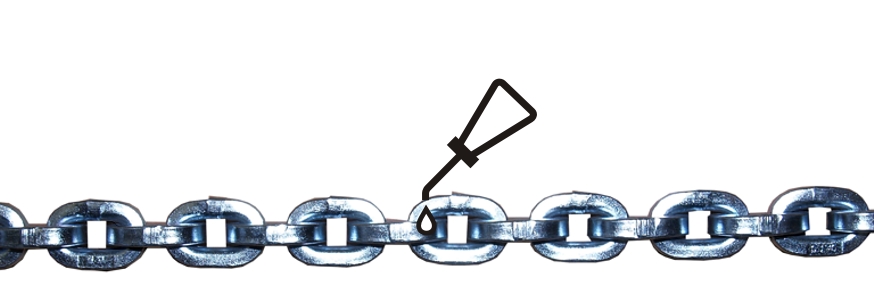
- Czy łańcuch jest nasmarowany olejem?
- Sprawdzić cały łańcuch, czy nie ma uszkodzeń. Przedstawione tu i podobne uszkodzenia nie mogą być widoczne na łańcuchu.
Przykładowe uszkodzenia
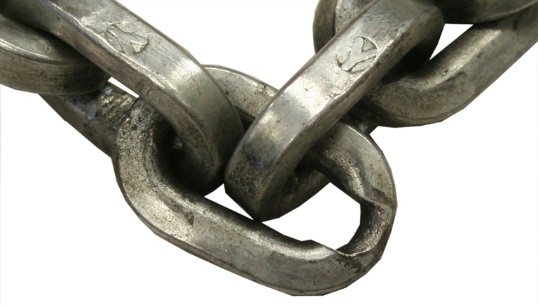
Duży stopień zużycia ogniwa łańcucha.
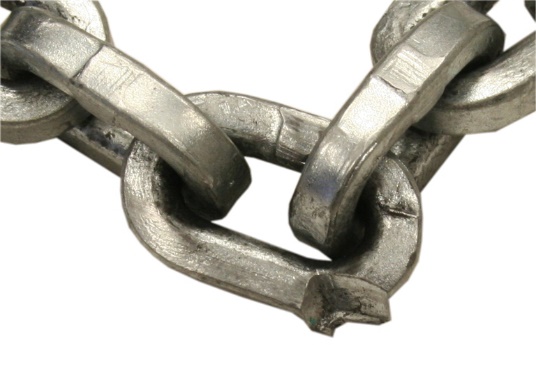
Mechaniczne uszkodzenie ogniwa łańcucha.
Włączanie
- We wszystkich dostarczonych w komplecie podręcznikach produktu sprawdzić, czy przy włączaniu konieczne jest uwzględnienie innych punktów.
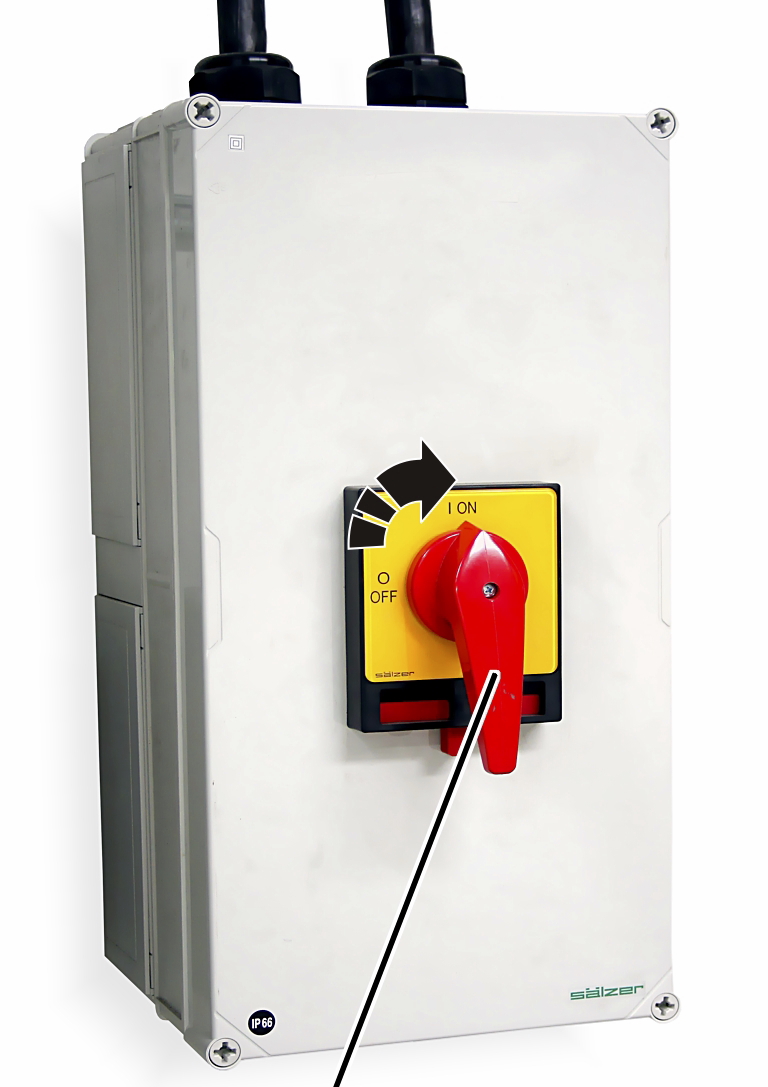
urządzenia suwnicowego
- Tylko gdy urządzenie suwnicowe ma wyłącznik zasilania sieciowego: włączyć całe urządzenie suwnicowe wyłącznikiem zasilania sieciowego.
- Suwnica zostanie włączona.
- ABUControl z wyświetlaczem mozaikowym LED: na wyświetlaczu mozaikowym LED najpierw ukaże się komunikat „WAITING“ a następnie rosnąca wartość procentowa przedstawiająca przebieg procesu rozruchu.
- ABUControl lub ABULiner: odczekać ok. 30 sekund aż skończy się uruchamianie sterownika suwnicy ABUControl lub ABULiner.
- ABUControl z wyświetlaczem mozaikowym LED: na wyświetlaczu mozaikowym LED ukaże się komunikat „F0001 Standby“ . Dźwignica jest gotowa do pracy.
Tylko dla kasety sterowniczej
Odblokowanie przycisku zatrzymania awaryjnego
Przycisk zatrzymania awaryjnego
- Przycisk zatrzymania awaryjnego obrócić o jedną czwartą obrotu w kierunku ruchu wskazówek zegara.
- Suwnica jest gotowa do pracy.
Tylko sterownik radiowy
Logowanie
- Włączyć nadajnik sterownika radiowego i zalogować się na odbiorniku.
Patrz podręcznik produktu ABURemote.
- Suwnica jest gotowa do pracy.
Dotyczy tylko wersji z lampką sygnalizacyjną sterownika radiowego
Po dopuszczeniu nadajnika
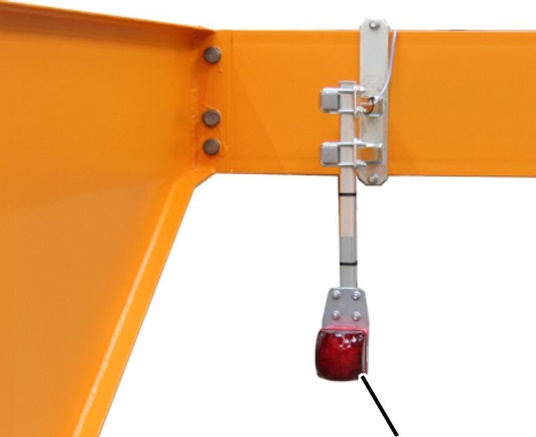
- Zapala się czerwona lampka sygnalizacyjna.
Dzięki temu osoby przebywające w otoczeniu suwnicy mogą wiedzieć, że do suwnicy jest zalogowany nadajnik i że suwnica może w każdej chwili wykonać ruch.
Sprawdzanie przycisku zatrzymania awaryjnego, napędu podnoszenia i hamulca na napędzie podnoszenia
Czynności, które należy wykonywać zawsze przed przystąpieniem do pracy
- Wcisnąć do oporu przycisk podnoszenia.
- Hak ładunkowy powinien przesuwać się do góry.
- Wcisnąć przycisk zatrzymania awaryjnego.
- Hak ładunkowy powinien się zatrzymać.
- Powinien dać się usłyszeć trzask i hak ładunkowy powinien natychmiast się zatrzymać i pozostać nieruchomy.
- Następnie sprawdzić przycisk zatrzymania awaryjnego, napęd podnoszenia i hamulec na napędzie podnoszenia
- Ponownie włączyć suwnicę kasetą sterowniczą lub sterownikiem radiowym.
Sprawdzanie napędów jazdy i hamowania napędów jazdy
Czynności, które należy wykonywać zawsze przed przystąpieniem do pracy
- Wcisnąć do oporu przyciski jazdy wózka i jazdy suwnicy.
- Wózek i suwnica zaczną się przesuwać w odpowiednim kierunku.
- Wcisnąć przycisk zatrzymania awaryjnego.
- Wózek i suwnica przestaną kontynuować ruch.
- Hamulce wydadzą odgłos trzaśnięcia, wózek i suwnica natychmiast wyhamują i zatrzymają się.
- Następnie należy sprawdzić napędy jazdy i hamowanie napędów jazdy.
- Ponownie włączyć suwnicę kasetą sterowniczą lub sterownikiem radiowym.
Dotyczy tylko żurawia warsztatowego z obracaniem elektrycznym
Sprawdzanie napędu obrotu
Czynności, które należy wykonywać zawsze przed przystąpieniem do pracy
- Wcisnąć do oporu przycisk obracania.
- Suwnica zacznie się obracać w odpowiednim kierunku.
- Wcisnąć przycisk zatrzymania awaryjnego.
- Suwnica przestanie się obracać i powoli się zatrzyma.
- Napęd obrotu nie ma hamulca, dlatego obrót suwnicy będzie się zatrzymywał powoli.
- Następnie sprawdzić działanie napędu obracania.
- Ponownie włączyć suwnicę kasetą sterowniczą lub sterownikiem radiowym.
Tylko w wersji z wciągnikiem linowym i wciągnikiem łańcuchowym z mechanicznym wyłącznikiem granicznym podnoszenia
Sprawdzić krańcowy wyłącznik podnoszenia
Czynności, które należy wykonywać zawsze przed przystąpieniem do pracy
- Wcisnąć do połowy przycisk podnoszenia i z małą prędkością przesunąć hak ładunkowy do końca do góry.
- Hak ładunkowy zatrzymuje się w najwyższym położeniu haka.
- Teraz jest sprawdzane działanie wyłącznika krańcowego podnoszenia.
Dotyczy tylko bliźniaczego mechanizmu podnoszenia
Wskazówka
Kontrola wyłącznika krańcowego podnoszenia przed każdym rozpoczęciem pracy zapewnia całkowite nawinięcie liny. Dzięki temu lina jest rozdzielona równomiernie między oba bębny linowe. Gwarantuje to pracę bez zakłóceń.
Jeżeli lina nie będzie równomiernie nawinięta na oba bębny linowe, może się zdarzyć, że lina będzie rozdzielona nierównomiernie, wskutek czego będzie ona całkowicie nawinięta na jeden z bębnów, podczas gdy nie będzie jeszcze całkowicie nawinięta na drugi bęben.
Tylko w wersji z wciągnikiem łańcuchowym i elektronicznym wyłącznikiem granicznym podnoszenia
Sprawdzenie punktów przesterowania
Czynności, które należy wykonywać zawsze przed przystąpieniem do pracy
- Doprowadzić hak ładunkowy do ustawionych punktów przesterowania.
- Wciągnik łańcuchowy powinien przerwać ruch w danym kierunku.
Tylko w wersji z wciągnikiem łańcuchowym bez elektronicznego wyłącznika granicznego podnoszenia
Wciągnik łańcuchowy jest wyposażony w sprzęgło poślizgowe. Zapobiega ono uszkodzeniom wciągnika łańcuchowego, gdy hak ładunkowy uderzy w najwyższym położeniu od dołu w obudowę.
- Dlatego sprzęgła poślizgowego nie trzeba sprawdzać także przed rozpoczęciem pracy.
Sprawdzić ogranicznik jazdy
Czynności, które należy wykonywać zawsze przed przystąpieniem do pracy
- Sprawdzenie wstępnego wyłączenia
- Suwnica pomostowa: dojechać suwnicą z dużą prędkością jazdy do końca torowiska.
- Suwnica pomostowa: dojechać wózkiem z dużą prędkością jazdy do końca belki głównej.
- Dwa wózki: wózki dosunąć kolejno z dużą prędkością jazdy odpowiednio do drugiego wózka.
- Jezdnia wciągnika: dojechać wózkiem z dużą prędkością jazdy do końca jezdni wózka.
- Tuż przed końcem suwnica (wózek) wyhamowuje i jedzie dalej z małą prędkością.
- Sprawdzanie wyłączenia krańcowego
- Suwnica pomostowa: dojechać suwnicą do końca torowiska.
- Suwnica pomostowa: dojechać wózkiem do końca belki głównej.
- Dwa wózki: wózki dosunąć kolejno odpowiednio do drugiego wózka.
- Jezdnia wciągnika: dojechać wózkiem do końca jezdni wózka.
- Na końcu suwnica (wózek) wyhamowuje aż do zatrzymania.
- Suwnica (wózek) zatrzymuje się tuż przed końcem.
Sprawdzanie pozostałych urządzeń ostrzegawczych i urządzeń zabezpieczających
Jeżeli suwnica jest wyposażona w dodatkowe urządzenia ostrzegawcze i urządzenia zabezpieczające:
- Sprawdzić urządzenia ostrzegawcze.
- Sprawdzić urządzenia zabezpieczające.
Wybór optymalnej pozycji do obsługi dźwignicy
Oznaczenie kierunków jazdy wózka
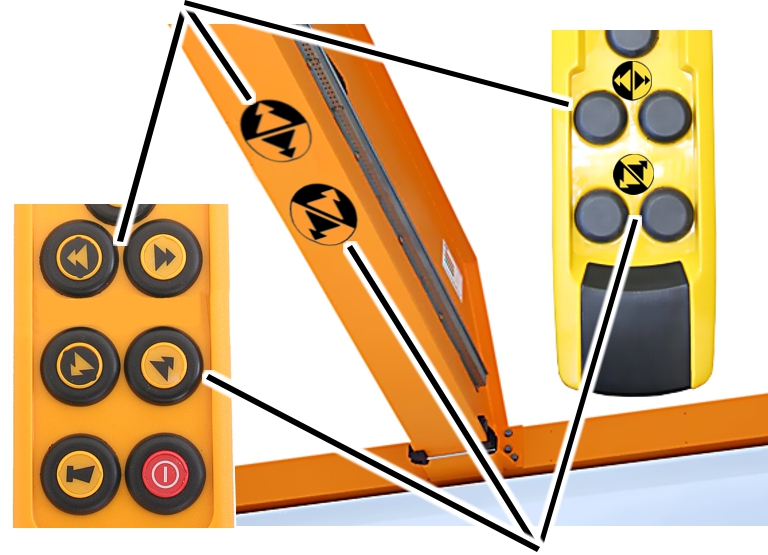
- Wybierz własną pozycję tak, aby oznaczenia kierunku jazdy z nadajnika lub kasety sterowniczej były zgodne z oznaczeniami kierunku jazdy na dźwignicy.
Tylko wersja ze sterownikiem radiowym: zwłaszcza przy używaniu sterownika radiowego oznaczenia kierunku jazdy na suwnicy i na pilocie sterowania pomagają w naciskaniu odpowiednich przycisków jazdy suwnicy i jazdy wózka. Ponieważ pozycja operatora jest niezależna od suwnicy, rzeczywiste i zamierzone kierunki jazdy nie zawsze są zgodne.
Patrz też podręcznik produktu ABURemote.
- Niezależnie od własnej pozycji kolory oznaczeń kierunku jazdy (żółte i czarne strzałki) pokazują zawsze prawidłowy kierunek jazdy suwnicy i wózka.
Podnoszenie i opuszczanie, jazda suwnicy, jazda wózka
Tylko dla kasety sterowniczej
Patrz podręcznik produktu kasety sterowniczej.
Tylko sterownik radiowy
Patrz podręcznik produktu ABURemote.
Tylko wersja z dwustopniowym profilem ruchu (ABUControl) i ze sterownikiem ABUS Kranelektrik 3
Ten punkt odnosi się tylko do suwnic ze sterownikiem ABUS Kranelektrik 3 z dwustopniowymi napędami jazdy i/lub napędami podnoszenia (bez sterownika ABULiner) …
… oraz ze sterownikiem ABUControl. W wersji ABUControl w razie potrzeby w systemie operacyjnym ABUS KranOS w sterowaniu profilami ruchu można wybierać przemiennie dwustopniowy lub płynny profil ruchu.
Przegląd
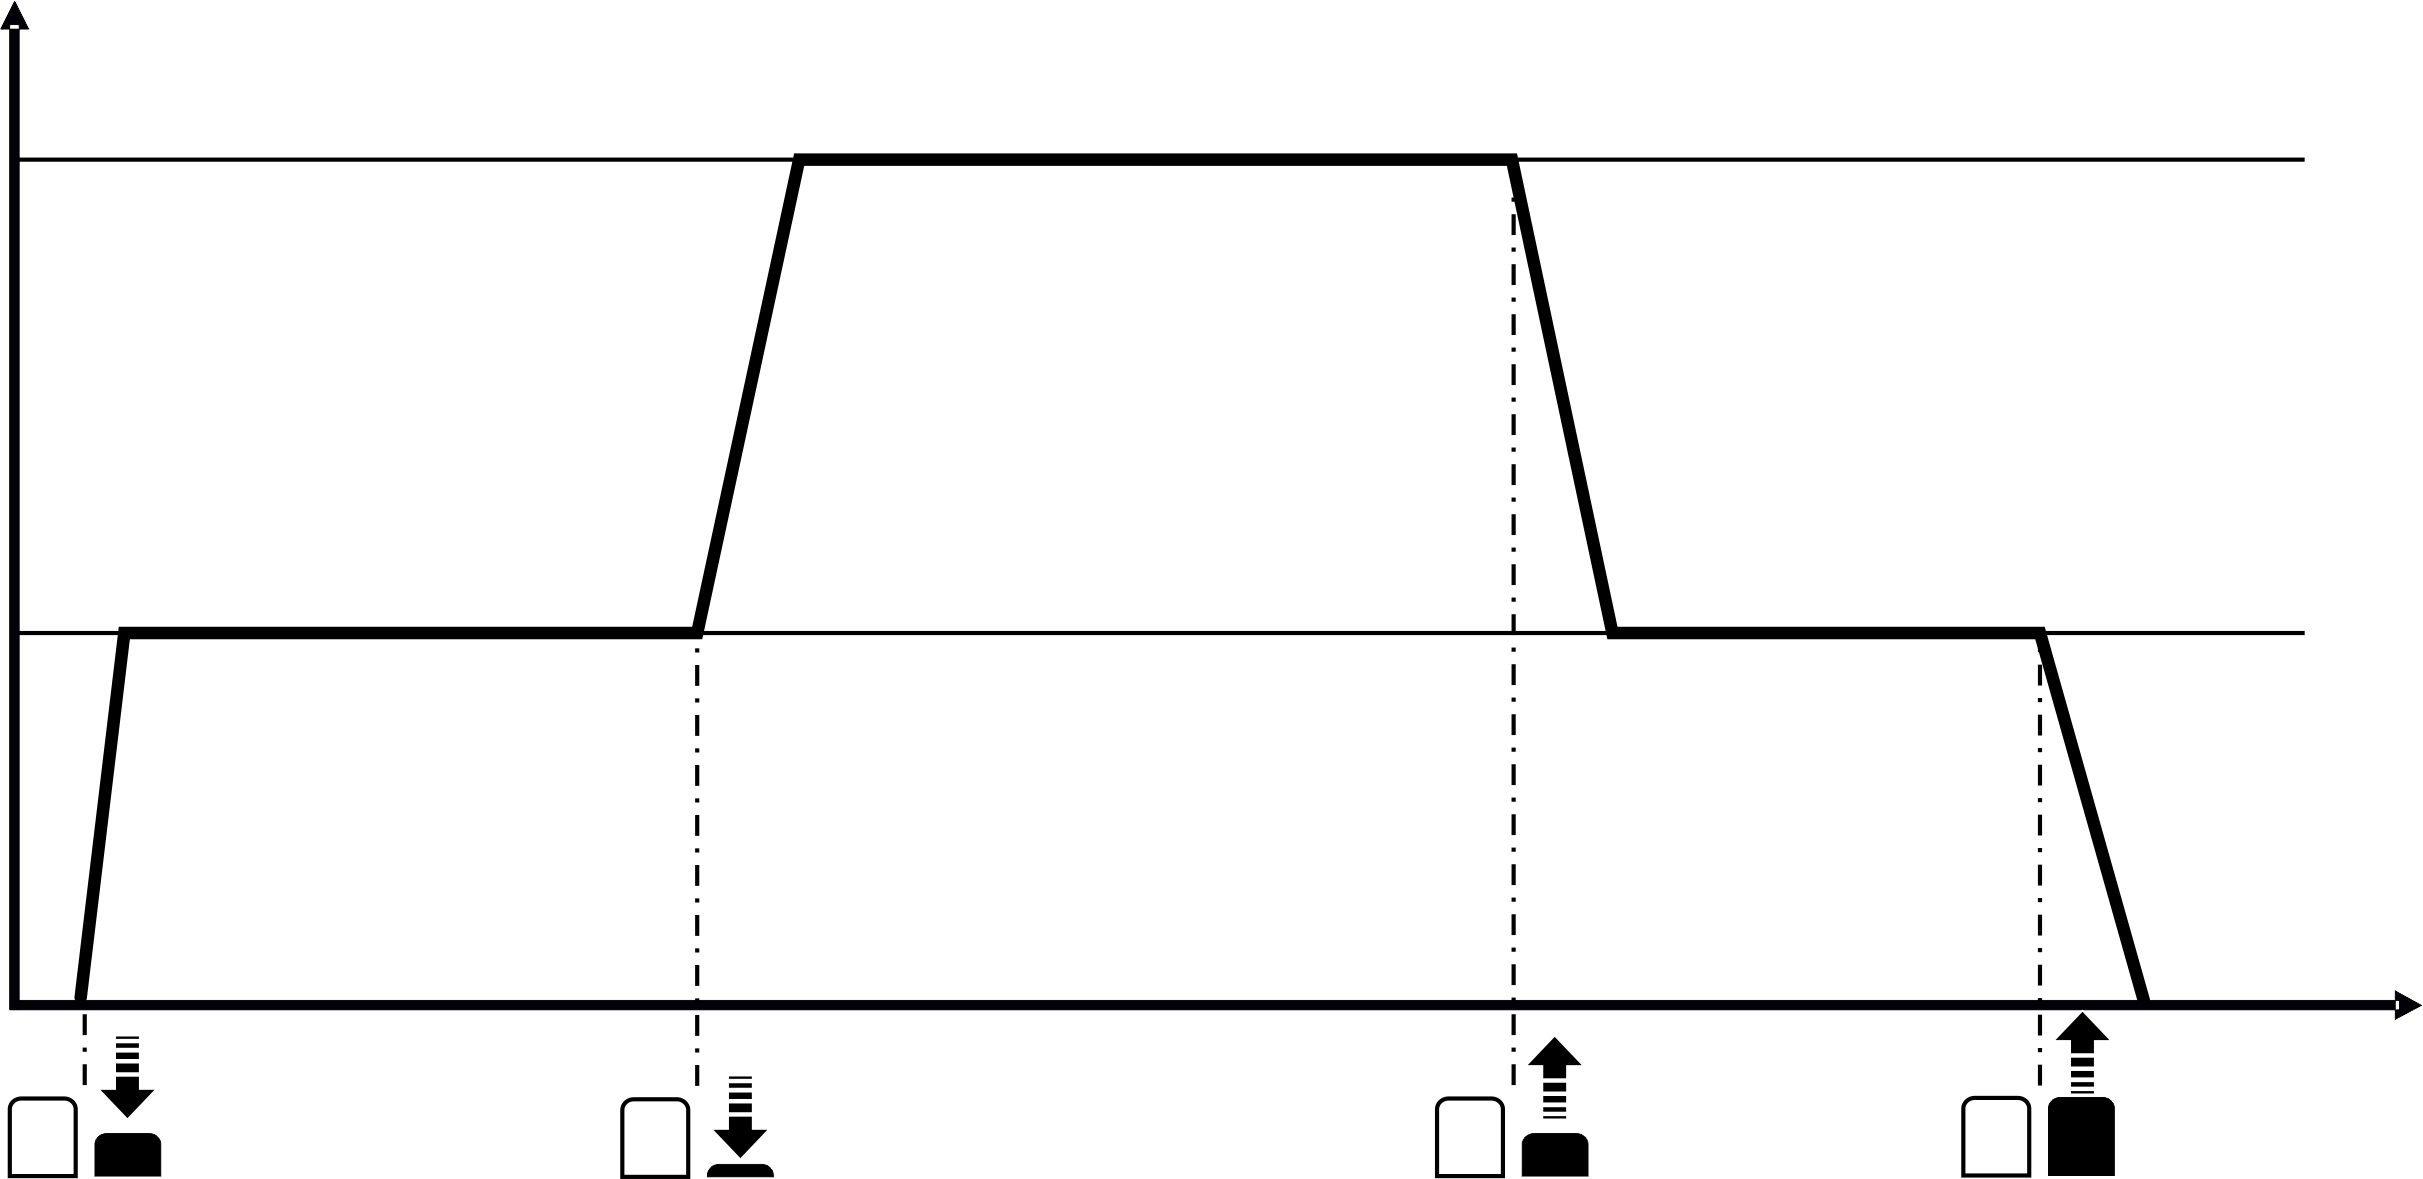
Prędkość podnoszenia i prędkość jazdy można regulować dwustopniowo (wolno i szybko).
Wolniejsze podnoszenie/opuszczanie/jazda

- Wcisnąć przycisk do połowy (stopień 1).
- Suwnica podnosi lub opuszcza z małą prędkością.
Szybsze podnoszenie/opuszczanie/jazda
- Wcisnąć przycisk do końca (stopień 2).
- Suwnica przyspiesza i podnosi lub opuszcza z dużą prędkością.
Hamowanie

- Puścić przycisk wiszący do połowy (powrót do stopnia 1).
- Suwnica wyhamowuje i podnosi lub opuszcza z powrotem z małą prędkością.
Zatrzymanie

- Puścić przycisk.
- Suwnica wyhamowuje zatrzymuje się.
Tylko wersja z płynnym profilem ruchu (ABUControl) i ze sterownikiem ABUS Kranelektrik 3 - z przetwornicą ABULiner
Ten punkt dotyczy tylko dźwignic ze sterownikiem ABUS Kranelektrik 3 z płynnym przyspieszeniem napędów jazdy (z przetwornicą częstotliwości ABULiner) …
… oraz ze sterownikiem ABUControl. W wersji ABUControl w razie potrzeby w systemie operacyjnym ABUS KranOS w sterowaniu profilami ruchu można wybierać przemiennie dwustopniowy lub płynny profil ruchu.
Przegląd
Prędkość podnoszenia i prędkość jazdy można regulować płynnie.
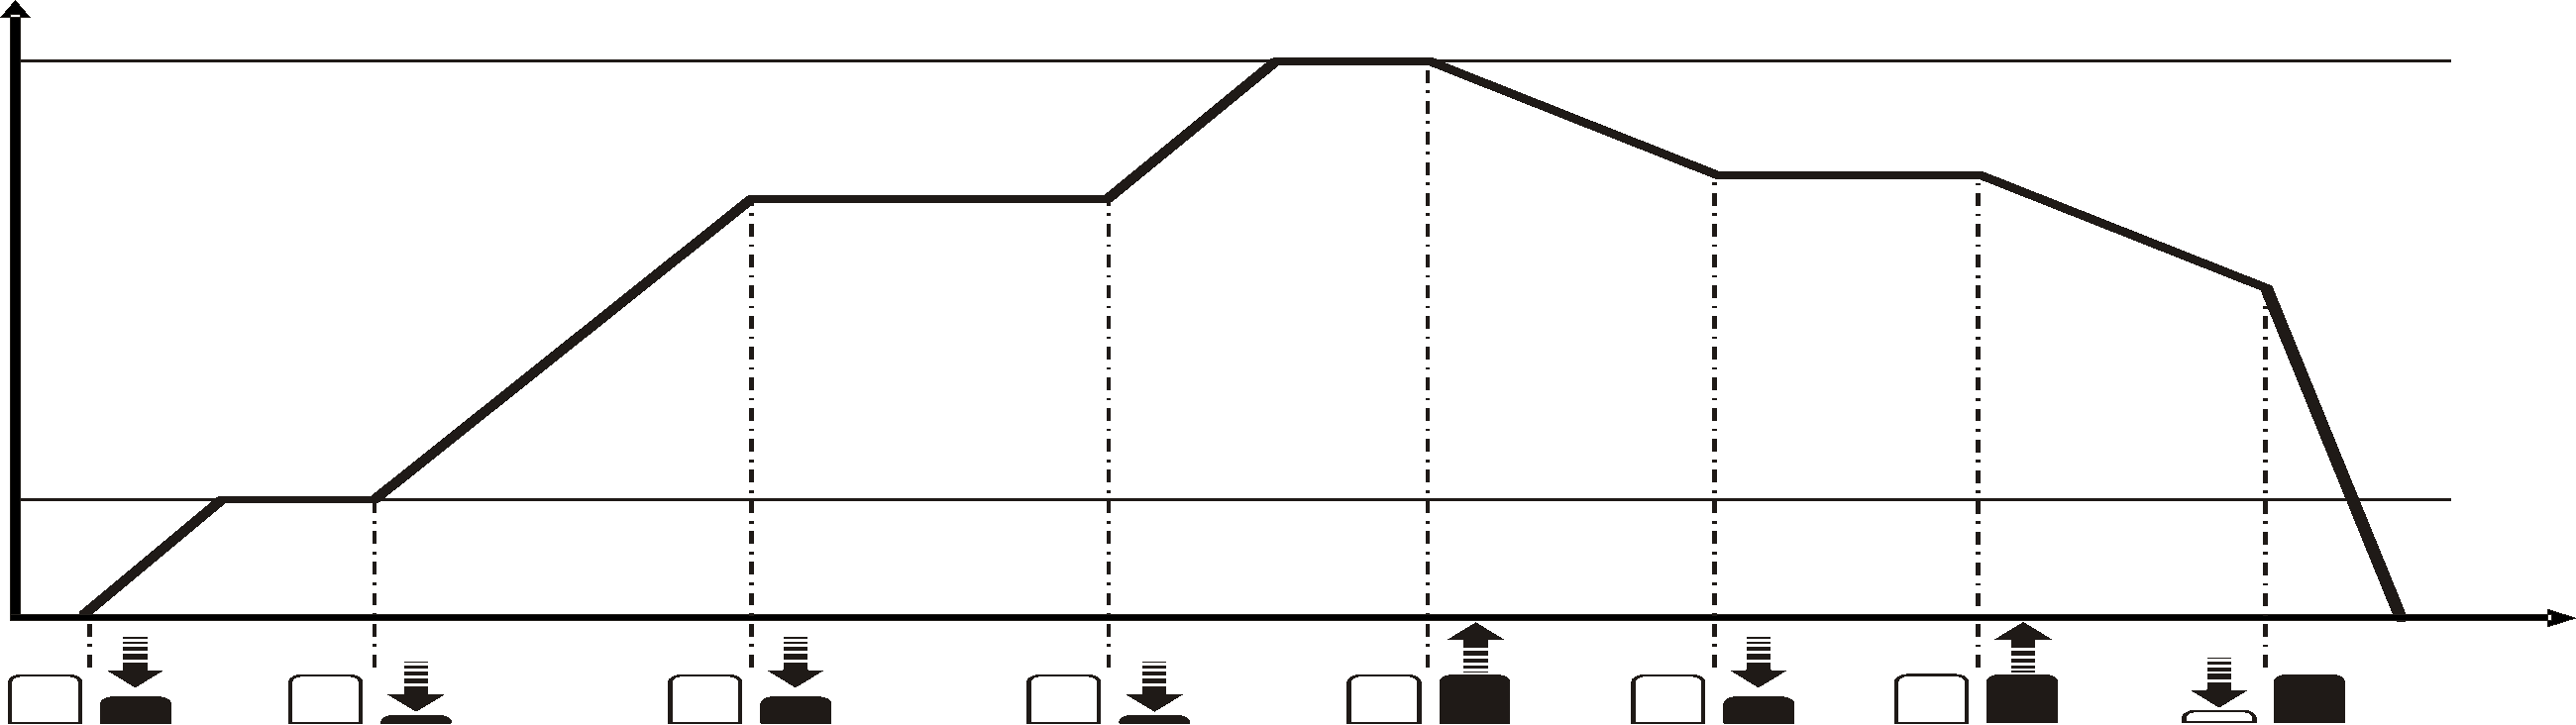
Wolne podnoszenie/opuszczanie/jazda
- Wcisnąć przycisk do połowy (stopień 1).
- Suwnica podnosi/opuszcza/jedzie z małą prędkością.
Przyspieszanie
- Wcisnąć przycisk do końca (stopień 2).
- Suwnica przyspiesza.
Utrzymanie prędkości
- Jeszcze raz wcisnąć przycisk tylko do połowy (stopień 1).
- Suwnica już nie przyspiesza i podnosi/opuszcza/jedzie z aktualną prędkością.
Hamowanie
- Puścić przycisk.
- Suwnica wyhamowuje.
Utrzymanie prędkości
- Jeszcze raz wcisnąć przycisk tylko do połowy.
- Suwnica już nie wyhamowuje i podnosi/opuszcza/jedzie z aktualną prędkością.
Mocne hamowanie
- Wcisnąć do końca przeciwległy przycisk.
- Suwnica wyhamowuje bardzo mocno.
Dotyczy tylko ręcznego sterowania jazdą suwnicy, jazdą wózka i obracaniem
- Ciągnąć lub pchać za ładunek, zblocze dolne, osprzęt haka, zawiesie lub urządzenie ładunkowe.
Nie ciągnąć za kasetę sterowniczą w celu przemieszczenia ładunku lub pustego haka ładunkowego.
- Obracać lub przesuwać tylko, gdy ładunek może być łatwo i bezpiecznie zatrzymany ręką.
Bezpiecznik przeciążeniowy
Tylko dla wciągnika linowego
Wciągnik linowy jest wyposażony w bezpiecznik przeciążeniowy. Zależnie od typu konstrukcji obciążenie trawersy stałej jest mierzone bezpośrednio lub pośrednio lub też mierzony jest prąd silnika napędu podnoszenia podczas podnoszenia.
W ten sposób bezpiecznik przeciążeniowy rejestruje zawieszony ładunek i uniemożliwia podnoszenie wciągnikiem linowym ładunku przekraczającego maksymalny udźwig.
Dodatkowo bezpiecznik przeciążeniowy jest wyposażony w zabezpieczenie przed gwałtownym zerwaniem ładunku (gwałtowny wzrost obciążenia).
Jeżeli wciągnik linowy nie podnosi dalej mimo wciśniętego przycisku:
- Zadziałał bezpiecznik przeciążeniowy. Suwnica jest obciążona ponad 110 % maksymalnego udźwigu.
- Wskaźnik obciążenia: wskaźnik obciążenia miga.
- Klakson: rozbrzmiewa sygnał dźwiękowy.
- Puścić przycisk podnoszenia.
- Wciskać przycisk Opuszczanie co najmniej przez 2 sekundy i osadzić ładunek.
- ABUControl: przez 10 sekund można opuszczać tylko z małą szybkością podnoszenia. Zapobiega to rozkołysaniu suwnicy wskutek przeciążenia przy dużej szybkości podnoszenia.
Jeżeli wciągnik linowy zatrzymuje się na chwilę podczas podnoszenia ładunku:
- Bezpiecznik przeciążeniowy wykrył gwałtowne zerwanie ładunku (gwałtowny wzrost obciążenia).
- Wciągnik linowy podnosi przez 3 sekundy tylko z małą prędkością podnoszenia.
- Nadal trzymać wciśnięty do oporu przycisk podnoszenia (stopień 2).
- Po 3 wciągnik linowy ponownie przyspiesza do dużej prędkości podnoszenia.
Dotyczy tylko wciągnika linowego ze sterownikiem ABUControl
Jeżeli wciągnik linowy nie podnosi dalej i zaczyna opuszczać:
- Suwnica jest obciążona ponad 130 % maksymalnego udźwigu.
- Wciągnik linowy blokuje podnoszenie i opuszczanie.
- Osadzenie ładunku wymaga tymczasowego zmostkowania bezpiecznika przeciążeniowego.
Patrz podręcznik produktu AbuControl.
Dotyczy tylko suwnicy ze sterownikiem ABUControl i z dwoma wózkami suwnicowymi
W ruchu synchronicznym dwóch wózków na jednej suwnicy bezpieczniki przeciążeniowe obu wózków są analizowane łącznie.
W razie przeciążenia jednego mechanizmu podnoszenia synchronicznie zatrzymywany jest drugi wózek.
Jeżeli zadziałał bezpiecznik przeciążeniowy jednego z mechanizmów podnoszenia w trybie pojedynczym:
- Przeciążony mechanizm podnoszenia może tylko opuszczać.
Dzięki temu ładunek zawieszony na jednym lub na obu mechanizmach podnoszenia może być bezpiecznie osadzony.
- Poza tym drugi mechanizm podnoszenia może tylko podnosić.
Wskutek tego ładunek zawieszony na obu mechanizmach podnoszenia, z których jeden został przeciążony, nie może być opuszczany drugim mechanizmem podnoszenia. Spowodowałoby to jeszcze większe przeciążenie przeciążonego mechanizmu podnoszenia.
Podnosząc ładunek (zawieszony na obu mechanizmach podnoszenia) drugim mechanizmem podnoszenia można odciążyć przeciążony mechanizm podnoszenia.
Jeżeli zadziałał bezpiecznik przeciążeniowy jednego z mechanizmów podnoszenia w ruchu synchronicznym:
- Jeden z mechanizmów podnoszenia może tylko opuszczać.
Dzięki temu ładunek zawieszony na obu mechanizmach podnoszenia może być bezpiecznie osadzony.
Jeżeli zadziałał bezpiecznik przeciążeniowy obciążenia sumarycznego w trybie pojedynczym:
- Przeciążony mechanizm podnoszenia może tylko opuszczać.
Dzięki temu można bezpiecznie osadzić ładunek zawieszony na obu mechanizmach podnoszenia.
Ponadto suwnica nie może być dalej przeciążana.
- Drugim mechanizmem podnoszenia nie można ani podnosić, ani opuszczać.
Jeżeli zadziałał bezpiecznik przeciążeniowy obciążenia sumarycznego w ruchu synchronicznym:
- Oba mechanizmy podnoszenia mogą być opuszczane tylko w ruchu synchronicznym.
Dzięki temu ładunek zawieszony na obu mechanizmach podnoszenia może być bezpiecznie osadzony.
Dzięki temu suwnica nie może być dalej przeciążana.
Dotyczy tylko wciągnika łańcuchowego
Wciągnik łańcuchowy jest wyposażony w specjalny bezpiecznik przeciążeniowy (sprzęgło poślizgowe). Uniemożliwia on podnoszenie wciągnikiem łańcuchowym ładunku, który powodowałby bezpośrednio mechaniczne uszkodzenie wciągnika łańcuchowego. Ponadto zapobiega ono uszkodzeniom wciągnika łańcuchowego, gdy hak ładunkowy uderzy w najwyższym położeniu od dołu w obudowę.
Mimo to wciągnik łańcuchowy należy obciążać tylko do jego maksymalnego udźwigu!
Jeżeli hak ładunkowy zatrzymał się ale wciągnik łańcuchowy pracuje nadal
- Zadziałało sprzęgło poślizgowe.
- Puścić przycisk podnoszenia.
- Wcisnąć przycisk opuszczania i opuścić ładunek.
Licznik impulsowy
Dotyczy tylko wciągnika linowego ze sterownikiem ABUS Kranelektrik 3 i systemem wskaźnikowym obciążenia LIS-SE
System LIS-SE jest wyposażony w licznik impulsowy. Zapewnia on, że wciągnik linowy nie będzie mógł być używany zbyt długo w trybie impulsowym (wielokrotne szybkie wciskanie przycisku).
Gdy wciągnik linowy przestaje podnosić po kilkakrotnym krótkim naciśnięciu przycisku:
- Zadziałał licznik impulsowy. Wciągnik linowy podnosił 16 razy w trybie impulsowym.
- Opuszczać hak ładunkowy na 5 sekund z małą lub dużą prędkością podnoszenia.
- Licznik impulsowy zostanie wyzerowany. Wciągnik linowy będzie mógł kontynuować podnoszenie.
Uwzględnienie czasu pracy
Silniki suwnicy nie są przeznaczone do pracy ciągłej. Muszą mieć przerwy na ostygnięcie.
Praca przerywana
Zazwyczaj indywidualny silnik suwnicy (np. silnik napędu jazdy wózka) nie pracuję przez dłuższy czas bez przerwy, lecz zawsze krótko z odpowiednimi przerwami (w których może pracować napęd jazdy suwnicy). Ten tryb pracy jest określany jako przerywany.
O tym, jak długo może pracować indywidualny silnik i jak długa musi być przerwa na jego ostygnięcie, decyduje czas pracy.
Czas pracy napędów mechanizmów podnoszenia i napędów jazdy jest zapisywany w książce kontrolnej suwnicy lub w punkcie „Dane techniczne“ w podręczniku produktu mechanizmu podnoszenia lub napędu jazdy. Wartości te można także znaleźć w niniejszej tabeli.
- Przestrzegać maksymalnego dopuszczalnego czasu pracy i maksymalnej częstotliwości włączania mechanizmu podnoszenia i mechanizmów jazdy.
Czas pracy ogółem |
Czas pracy z małą prędkością |
Czas pracy z dużą prędkością |
|---|---|---|
25 % 2,5 min. |
0,8 min. |
1,7 min. |
30 % 3 min. |
1 min. |
2 min. |
40 % 4 min. |
1,3 min. |
2,7 min. |
50 % 5 min. |
1,7 min. |
3,3 min. |
60 % 6 min. |
2 min. |
4 min. |
Wskazówka
Podane wartości (w procentach i minutach) odnoszą się do okresu dziesięciu minut. Przykład: czas włączenia 40% oznacza, że w ciągu 10 minut silnik może pracować maksymalnie 4 minuty i musi być zatrzymany przez 6 minut.
Ponadto ogólny maksymalny czas pracy dzieli się na 1/3 czasu pracy z małą prędkością i 2/3 czasu pracy z dużą prędkością.
Częstość łączeń ogółem |
Częstość łączeń z małą prędkością |
Częstość łączeń z dużą prędkością |
|---|---|---|
150 c/h |
100 c/h |
50 c/h |
180 c/h |
120 c/h |
60 c/h |
240 c/h |
160 c/h |
80 c/h |
300 c/h |
200 c/h |
100 c/h |
360 c/h |
240 c/h |
120 c/h |
Wskazówka
Wartości są podawane jako liczba łączeń na godzinę. Przykład: 240 łączeń na godzinę oznacza, że silnik może być włączany maksymalnie 240 razy w ciągu godziny.
Ponadto ogólna maksymalna częstość łączeń dzieli się na 2/3 łączeń z małą prędkością i 1/3 łączeń z dużą prędkością.
Praca krótkotrwała
W szczególnych sytuacjach może być konieczna dłuższa praca silnika bez przerwy niż wynika to z warunków trybu pracy przerywanej (np. gdy konieczna jest dłuższa jazda suwnicy lub musi zostać pokonana długa droga haka). W tych przypadkach silniki mogą pracować w trybie pracy krótkotrwałej.
Silnik nie może przy tym pracować dłużej niż to wynika z tabeli. Następnie silnik musi ostygnąć.
Czas pracy w trybie pracy krótkotrwałej
Czas pracy w trybie pracy przerywanej (patrz poprzednia tabela) |
Odpowiedni czas pracy w trybie pracy przerywanej z małą prędkością |
Odpowiedni czas pracy w trybie pracy przerywanej z dużą prędkością |
|---|---|---|
25 % |
5 min. |
10 min. |
30 % |
5 min. |
10 min. |
40 % |
10 min. |
20 min. |
50 % |
10 min. |
20 min. |
60 % |
20 min. |
40 min. |
Wskazówka
Ponadto ogólny także w trybie pracy krótkotrwałej czas pracy dzieli się na 1/3 czasu pracy z małą prędkością i 2/3 czasu pracy z dużą prędkością.
Praca napędu w trybie pracy krótkotrwałej
- Jeżeli suwnica była już przedtem używana, poczekać aż silnik ostygnie do temperatury otoczenia.
- Silnik może pracować z małą i dużą prędkością nie dłużej niż to podano w tabeli.
W trybie krótkotrwałym silnik nie może być włączany więcej niż 10 razy.
- Poczekać aż silnik ostygnie do temperatury otoczenia.
- Następnie można ponownie uruchomić silnik w trybie krótkotrwałym lub przerywanym.
Praca w rejonie ogranicznika jazdy
Wyłączenie wstępne i wyłączenie krańcowe działają - zależnie od zastosowania - na zasadzie wyłącznika z dźwignią krzyżową (np. na końcu torowiska), przez refleksową zaporę świetlną (np. w kierunku dźwignicy współpracującej) lub przez czujnik odległości (n p. w kierunku suwnicy współpracującej w złożonych systemach sterowania).
Tylko przy wyłączaniu wstępnym
Suwnica (wózek) ma wyłączenie wstępne. Wyłączenie wstępne zapobiega uderzeniu suwnicy (wózka) z dużą prędkością jazdy w zderzak bezpieczeństwa, przeszkodę lub drugą suwnicę (lub drugi wózek).
Gdy suwnica (wózek) jedzie z dużą prędkością jazdy:
- Suwnica (wózek) wyhamowuje w punkcie przesterowania wyłączenia wstępnego:
- Suwnica wyhamowuje kawałek przed końcem torowiska.
- Suwnica wyhamowuje kawałek przed suwnicą współpracującą.
- Wózek wyhamowuje kawałek przed końcem belki głównej.
- Wózek wyhamowuje kawałek przed drugim wózkiem.
- Tuż przed końcem suwnica (wózek) jedzie dalej z małą prędkością.
- W razie potrzeby kontynuować jazdę suwnicy (wózka) z małą prędkością jazdy.
- W razie potrzeby wyjechać suwnicą lub wózkiem w przeciwnym kierunku z zakresu działania wyłącznika granicznego.
Tylko przy wyłączeniu wstępnym i krańcowym
Suwnica (wózek) posiada ogranicznik jazdy z wyłączeniem wstępnym i/lub wyłączeniem krańcowym. Wyłączenie wstępne zapobiega uderzeniu suwnicy (wózka) z dużą prędkością jazdy w zderzak bezpieczeństwa, przeszkodę lub drugą suwnicę (lub drugi wózek). Wyłączenie końcowe zapobiega dodatkowo uderzeniu suwnicy (wózka) z małą prędkością jazdy.
Gdy suwnica (wózek) przejeżdża w zakresie działania wyłącznika granicznego wyłączenia wstępnego:
- Suwnica (wózek) wyhamowuje w punkcie przesterowania wyłączenia końcowego i zatrzymuje się.
- Suwnica wyhamowuje bezpośrednio przed końcem torowiska.
- Suwnica wyhamowuje bezpośrednio przed suwnicą współpracującą.
- Wózek wyhamowuje bezpośrednio przed końcem belki głównej.
- Wózek wyhamowuje bezpośrednio przed drugim wózkiem.
- Suwnica (wózek) stoi w skrajnym punkcie strefy pracy haka i nie może jechać dalej.
- W razie potrzeby wyjechać suwnicą lub wózkiem w przeciwnym kierunku z zakresu działania wyłącznika granicznego.
- W suwnicy z systemem antykolizyjnym: albo kontynuować jazdę (drugiego wózka) i w ten sposób ponownie zwiększyć strefę pracy haka suwnicy (wózka).
Praca w rejonie wyłącznika krańcowego podnoszenia
Tylko dla wciągnika linowego
Wciągnik linowy jest wyposażony w wyłącznik graniczny przekładni, pracujący jako mechaniczny wyłącznik krańcowy podnoszenia. Jest on połączony bezpośrednio z bębnem liny. Zabezpiecza on przed przejechaniem haka ładunkowego poza jego najwyższe lub najniższe położenie.
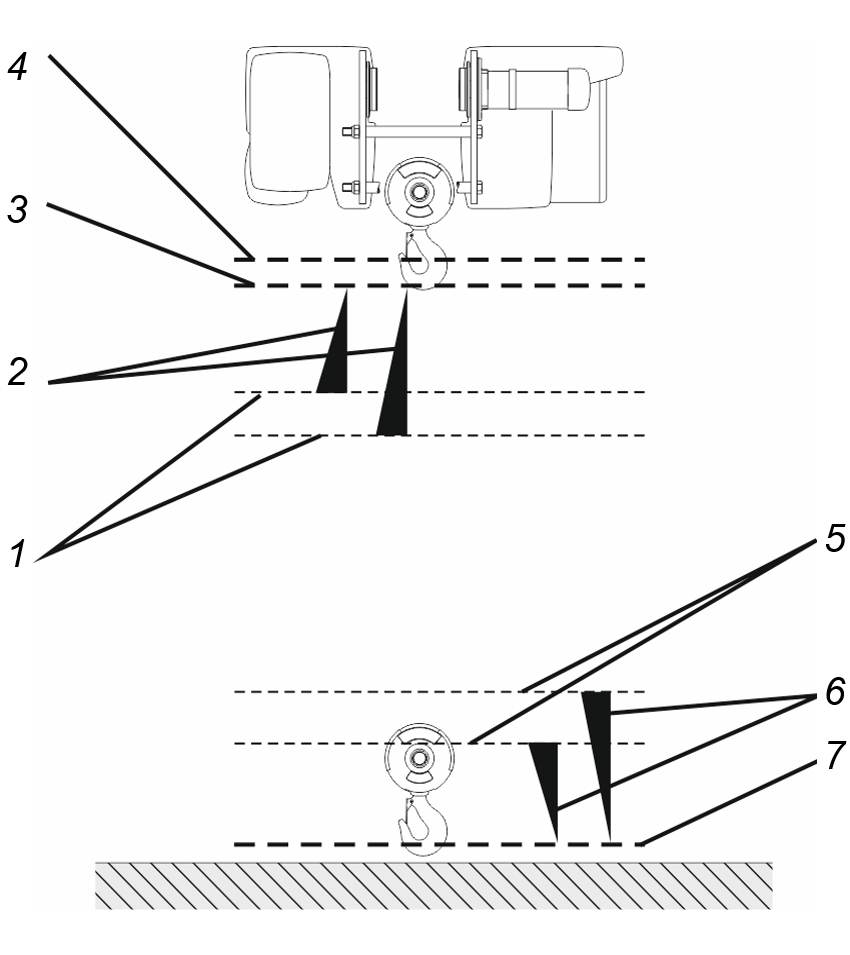
- 1: Punkt przesterowania krańcowego wyłącznika podnoszenia. Po jego wysterowaniu silnik podnoszenia zatrzymuje się.
- 2: punkt przesterowania dolnego wyłącznika krańcowego podnoszenia. Po jego wysterowaniu silnik podnoszenia zatrzymuje się.
- 3: W celu dodatkowego zwiększenia bezpieczeństwa wyłącznik graniczny przekładni ma dodatkowy punkt przesterowania. Jest on określany jako ‚wyłącznik krańcowy awaryjny‘. Jest on położony nad górnym wyłącznikiem krańcowym podnoszenia i stanowi dodatkowy punkt przesterowania przy podnoszeniu.
Jeżeli górny wyłącznik krańcowy podnoszenia nie działa (np. z powodu uszkodzonych styków stycznika, zmienionego kierunku pola wirującego, …) a hak ładunkowy z tego powodu przejeżdża punkt przesterowania górnego wyłącznika krańcowego podnoszenia, to wyłącznik krańcowy awaryjny wyłącza stycznik główny i tym samym całą suwnicę.
Dotyczy tylko wciągnika linowego ze sterownikiem ABUControl
Krótko przed osiągnięciem punktu przesterowania wyłącznika krańcowego podnoszenia haka ładunkowego, ABUControl powoli wyhamowuje silnik podnoszenia. Punkty przesterowania wyłącznika krańcowego podnoszenia są w ten sposób uaktywniane tylko z małą prędkością podnoszenia.
Punkt, w którym rozpoczyna się faza hamowania, jest za każdym razem indywidualnie obliczany przez ABUControl zależnie od aktualnej prędkości podnoszenia. Jeżeli hak ładunkowy jedzie szybko do góry, faza hamowania zaczyna się wcześniej. Jeżeli hak ładunkowy jedzie do góry wolniej, faza hamowania zaczyna się później.
Dotyczy tylko wciągnika linowego z instalacją elektryczną suwnicy 3 ABUS ze sterownikiem ABULiner
Charakterystyka hamowania różni się od opisanych tu przebiegów. Patrz podręcznik produktu ABULiner.
Obsługa przez operatora suwnicy nie różni się w sposób istotny od opisanych tu przebiegów.
Tylko dla wersji z wciągnikiem linowym bez dojazdu roboczego do wyłącznika krańcowego podnoszenia górnego
Nie wolno celowo dojeżdżać do górnego wyłącznika krańcowego. Po dojeździe hak ładunkowy zostaje zatrzymany w punkcie przesterowania górnego wyłącznika krańcowego podnoszenia. Punkt przesterowania wyłącznika krańcowego awaryjnego jest położony powyżej punktu przesterowania górnego wyłącznika krańcowego podnoszenia i z tego powodu nie może być włączony w typowym przypadku.
- Nie wolno celowo dojeżdżać do wyłącznika krańcowego podnoszenia górnego.
W normalnym cyklu roboczym nie jest dozwolony celowy dojazd do górnego wyłącznika krańcowego podnoszenia.
- Hak ładunkowy zatrzymuje się bezpośrednio w najwyższym/najniższym położeniu haka.
- Wyprowadzić hak ładunkowy w przeciwnym kierunku z zakresu działania wyłącznika granicznego.
Tylko dla wciągników linowych z operacyjnym dojeżdżaniem do górnego krańcowego wyłącznika podnoszenia
Jeżeli konieczny jest roboczy dojazd do najwyższego położenia haka, wyłącznik krańcowy podnoszenia górny jest częściej uaktywniany, co może spowodować jego awarię. W takim przypadku wyłącznik krańcowy awaryjny zapewnia bezpieczne zatrzymanie suwnicy. Aby wyłącznik krańcowy awaryjny mógł być regularnie testowany, wyłącznik wciągnik linowy jest wyposażony w pokrętło, którym można ręcznie zmostkować wyłącznik krańcowy podnoszenia górny oraz suwnicę i po przetestowaniu wyłącznika krańcowego awaryjnego ponownie ręcznie włączyć suwnicę.
- W razie potrzeby dojechać do wyłącznika krańcowego podnoszenia górnego.
W normalnym cyklu roboczym dozwolony jest celowy dojazd do górnego wyłącznika krańcowego podnoszenia. Jeżeli wyłącznik krańcowy podnoszenia górny nie zadziała, hak ładunkowy zatrzyma się w punkcie przesterowania wyłącznika krańcowego awaryjnego. Punkt przesterowania wyłącznika krańcowego awaryjnego jest położony tuż nad wyłącznikiem krańcowym podnoszenia górnym.
- Hak ładunkowy zatrzymuje się bezpośrednio w najwyższym/najniższym położeniu haka.
- Wyprowadzić hak ładunkowy w przeciwnym kierunku z zakresu działania wyłącznika granicznego.
Dotyczy tylko wciągnika łańcuchowego
Wciągnik łańcuchowy jest wyposażony w regulowane sprzęgło poślizgowe. Służy ono jako awaryjny wyłącznik krańcowy.
- Nie dojeżdżać celowo do dolnego lub górnego końca skoku roboczego haka.
W normalnym cyklu pracy nie wolno celowo dojeżdżać do sprzęgła poślizgowego.
- Zadziałanie sprzęgła poślizgowego następuje bezpośrednio w najwyższym/najniższym położeniu haka. Hak ładunkowy zatrzymuje się, silnik podnoszenia pracuje dalej.
- Przesunąć hak ładunkowy w przeciwnym kierunku zaczynając od końca skoku roboczego haka.
Wskazówka
We wciągniku łańcuchowym GMC sprzęgło poślizgowe nie jest ustawiane!
Dotyczy tylko wciągnika łańcuchowego z mechanicznym wyłącznikiem granicznym podnoszenia
Za pomocą mechanicznego wyłącznika granicznego podnoszenia można ustalić górny i dolny punkt przesterowania. Gdy hak ładunkowy dojdzie do jednego z punktów przesterowania, wciągnik łańcuchowy wyhamowuje i zatrzymuje się.
Dojazd do punktów przesterowania zgodnie z trybem pracy jest dozwolony. Jeżeli mikroprzełączniki wyłącznika granicznego podnoszenia zużyją się wskutek regularnego używania, wówczas jako urządzenie do zatrzymania awaryjnego służy sprzęgło poślizgowe wciągnika łańcuchowego.
Tylko w wersji z wciągnikiem łańcuchowym i elektronicznym wyłącznikiem granicznym podnoszenia
Za pomocą elektronicznego wyłącznika granicznego podnoszenia można ustalić górny i dolny punkt przesterowania. Gdy hak ładunkowy dojdzie do jednego z punktów przesterowania, wciągnik łańcuchowy wyhamowuje i zatrzymuje się.
Ustawianie pośredniego punktu przesterowania:
Funkcja Pośredni punkt przesterowania umożliwia w normalnym cyklu pracy dojazd do dowolnego położenie haka między górnym i dolnym punktem przesterowania.
Patrz podręcznik produktu wciągnika łańcuchowego.
Dojazd do pośredniego punktu przesterowania:
Przełącznik obrotowy jest potrzebny tylko do ustawiania pośredniego punktu przesterowania.
- W normalnym trybie pracy wciągnik łańcuchowy wyhamowuje, gdy hak ładunkowy dojedzie do pośredniego punktu przesterowania i zatrzyma się w tym miejscu.
Funkcja ta jest zoptymalizowana na dojazd do pośredniego punktu przesterowania z dużą prędkością podnoszenia. Przy małej prędkości podnoszenia hak ładunkowy zatrzymuje się przed dojazdem do pośredniego punktu przesterowania.
- Puścić przycisk podnoszenia/opuszczania i ponownie nacisnąć (Stop-and-go).
- Wciągnik łańcuchowy jedzie dalej i przejeżdża pośredni punkt przesterowania.
Obsługa sterowania parametrów torowiska
Parametry torowiska obejmują wszystkie cechy budynku, mogące mieć wpływ na jazdę suwnicy, jazdę wózka oraz podnoszenie/opuszczanie suwnicy. Obejmują one początek i koniec torowiska, przeszkody, obszary zablokowane, klapy dla suwnicy itp.
Przez sterowanie profilem hali można ograniczyć wszystkie osie zależnie od profilu hali.
Na przykład:
- Przed przeszkodami prędkość suwnicy, wózka i mechanizmu podnoszenia są redukowane.
- W określonych pozycjach suwnica, wózek i mechanizm podnoszenia zatrzymują się czasowo.
- Strefy są kompletnie zablokowane do przejazdu.
- W określonych strefach suwnica, wózek i mechanizm podnoszenia mogą jechać/podnosić tylko z małą prędkością.
- Przejazd przez określone strefy jest możliwy tylko po wciśnięciu przycisku mostkowania lub użyciu wyłącznika z kluczem.
Ustawienie sterowania parametrów torowiska i dostępność funkcji w różnych warunkach można konfigurować indywidualnie dla każdego urządzenia suwnicowego.
Wskaźnik obciążenia i tara
Dotyczy tylko suwnicy z wyświetlaczem mozaikowym LED
Odczyt wskaźnika obciążenia
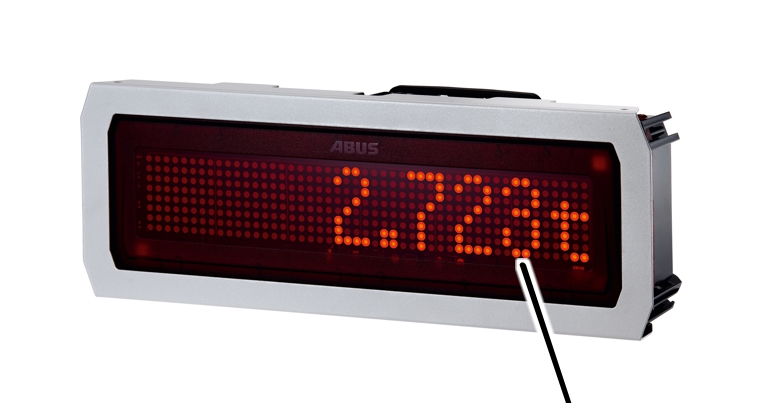
- Na wyświetlaczu mozaikowym LED wyświetlany jest ciężar zawieszonego ładunku w tonach.
Wyświetlany ładunek nie stanowi legalizowanego wyniku ważenia i służy tylko do przybliżonej oceny ciężaru zawieszonego ładunku.
W niekorzystnym przypadku wyświetlany ciężar może odbiegać o maks. 10 % od rzeczywistej masy zawieszonego ładunku.
W celu uzyskania dokładnego i legalizowanego ważonego ciężaru należy użyć wagi suwnicowej lub ważącego zblocza dolnego.
Tara
Funkcja Tara umożliwia wyzerowanie wskaźnika obciążenia suwnicy. Umożliwia to pomiar różnicowy, np. w celu pominięcia w wyniku pomiaru ciężaru urządzenia ładunkowego (n p. poprzecznicy).
Tarowanie mechanizmu podnoszenia:
- Wybrać tarowany mechanizm podnoszenia z kasety sterowniczej lub sterownika ABURemote.
- Trzymać wciśnięty przycisk Tara aż wskaźnik obciążenia wyświetli wartość 0.000.
W razie przeciążenia tara jest kasowana i wyświetlany jest ładunek!
Resetowanie tary:
- Trzymać wciśnięty przycisk Tara przez 5 s.
- Na wyświetlaczu mozaikowym LED zostanie ponownie wyświetlona początkowa wartość.
Dotyczy tylko suwnic z kilkoma wózkami
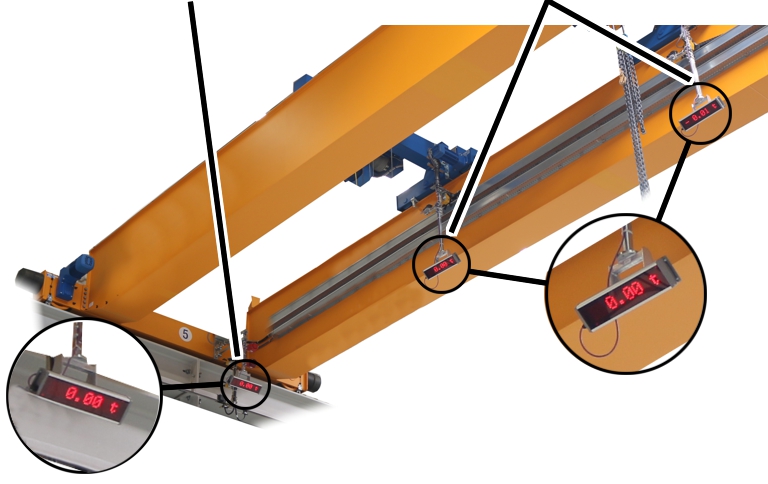
Przyporządkowanie wyświetlaczy mozaikowych LED
Wskaźnik obciążenia
na suwnicyWskaźnik obciążenia
na wózku
Tylko wersja ze sterownikiem ABUS Kranelektrik 3
Dotyczy tylko suwnic z kilkoma wyświetlaczami mozaikowymi LED
- Na wskaźniku obciążenia na suwnicy wyświetlane jest łączne obciążenie sumaryczne haka ładunkowego.
- Na wskaźniku obciążenia na wózku wyświetlane jest aktualne obciążenie haka ładunkowego odnośnego wózka.
Dotyczy suwnicy z wyświetlaczem mozaikowym LED
- Na wskaźniku obciążenia wyświetlany jest ciężar ładunku wybranego wózka lub ładunek sumaryczny.
Dotyczy tylko sterownika ABUControl
- Wyświetlacz mozaikowy LED lub wyświetlacze mozaikowe LED wyświetlają ustawione na stałe obciążenie wózka I, wózka II lub obciążenie sumaryczne.
Wyświetlacze mozaikowe LED są odpowiednio stale ustawione i nie mogą być przełączane w trakcie pracy.
Chłodzenie silnika
Tylko w wersji z wentylatorem z zasilaniem zewnętrznym
Silnik podnoszenia jest wyposażony w wentylator z zewnętrznym zasilaniem, niezależny od prędkości pracy silnika podnoszenia. Dzięki temu także przy dłuższej pracy silnik podnoszenia jest chłodzony z małą prędkością podnoszenia.
Po puszczeniu przycisku podnoszenia lub opuszczania
- Wciągnik linowy wyhamowuje do zatrzymania.
- Wentylator z zewnętrznym zasilaniem pracuje z maks. pięciominutowym wybieganiem w celu ochłodzenia silnika podnoszenia.
Zabezpieczenie suwnicy w razie awarii zasilania elektrycznego
W razie awarii zasilania elektrycznego
Przycisk zatrzymania awaryjnego
- W razie awarii zasilania elektrycznego napędy jazdy i napędy podnoszenia zatrzymują się.
- Silniki jazdy i silniki podnoszenia są natychmiast wyhamowywane także bez zasilania elektrycznego.
- Cała suwnica zatrzyma się. Ładunek nie może osiadać ani spaść.
- Gwałtowne wyhamowanie może spowodować silniejsze niż zwykle kołysanie ładunku.
- Puścić wszystkie przyciski na kasecie sterowniczej i wcisnąć przycisk zatrzymania awaryjnego.
Zabezpiecza to przed przypadkową obsługą suwnicy po naprawieniu awarii zasilania elektrycznego.
- W razie konieczności: zabezpieczyć przestrzeń wokół wiszącego ładunku.
Zabezpieczenie suwnicy przy zbyt silnym wietrze
Dotyczy tylko suwnicy, który może pracować tylko do określonej prędkości wiatru
Dźwignica może pracować tylko do określonej prędkości wiatru. Dźwignica musi być wyposażona w system pomiaru wiatru. System pomiaru wiatru ostrzega, gdy przekroczona zostanie określona prędkość wiatru. Następnie dźwignica musi być w stanie przejechać w określonym czasie do pozycji spoczynkowej (do końca torowiska).
Żółta i/lub czerwona lampka sygnalizacyjna miga i ewentualnie rozbrzmiewa klakson (opcja):
- Została przekroczona prędkość wiatru lub osiągnięta granica wstępnego ostrzeżenia.
- Opuścić ładunek.
- Opuścić na podłoże lub zdjąć urządzenia ładunkowe.
- Przesunąć hak ładunkowy do góry do jego najwyższego położenia.
- Wciągnik linowy dosunąć w lewo lub w prawo do końca belki głównej.
- Dosunąć suwnicę do ustalonej pozycji spoczynkowej.
W tej pozycji spoczynkowej znajduje się zabezpieczenie wiatrowe, które zabezpiecza urządzenie. Alternatywnie zabezpieczenie wiatrowe można wykonać tak, że dźwignicę można zabezpieczyć w każdym położeniu.
- W razie potrzeby: zabezpieczyć suwnicę.
Odczyt komunikatów
Dotyczy tylko suwnicy z wyświetlaczem mozaikowym LED i sterownikiem ABU Kranelektrik 3
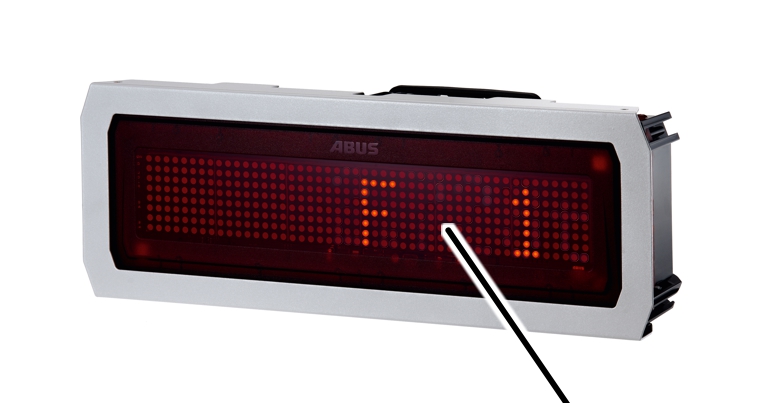
- Na wyświetlaczu mozaikowym LED wyświetlany jest komunikat systemu wskaźnikowego obciążenia LIS.
Patrz dokumentacja „System wskaźnikowy obciążenia“.
Dotyczy tylko suwnicy z wyświetlaczem mozaikowym LED i sterownikiem ABUControl
Jeżeli na wyświetlaczu mozaikowym LED ukaże się komunikat:
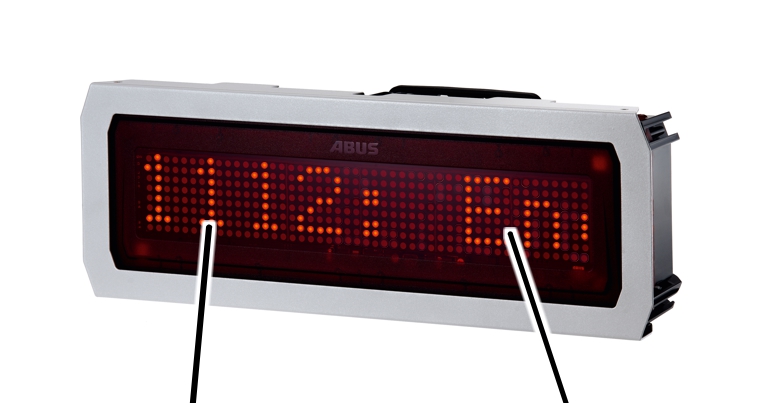
- Na wyświetlaczu mozaikowym LED wyświetlany jest kod błędu i komunikat sterownika ABUControl jako tekst przewijany.
Prędkość przewijania tekstu można ustawić w systemie operacyjnym KranOS sterownika ABUControl.
Patrz podręcznik produktu AbuControl.
Potwierdzanie komunikatów
Wyświetlane komunikaty są podzielone na trzy kategorie, zależnie od ich wagi.
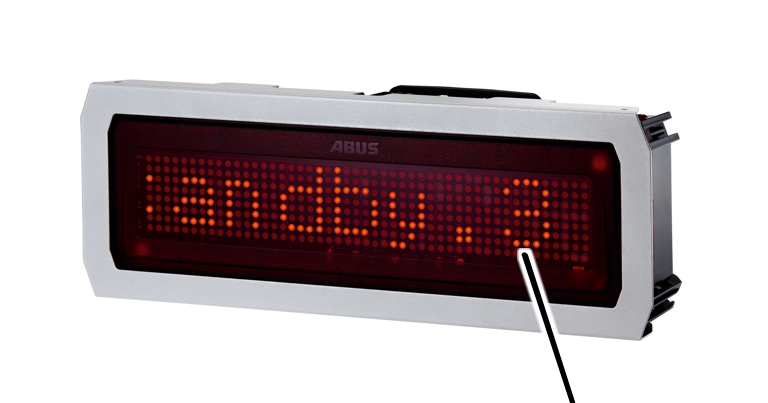
- Kategoria jest wyświetlana na końcu komunikatu jako „.1“, „.2“ lub „.3“.
- „.3“: Komunikat informacyjny. Dźwignica może nadal normalnie pracować.
Aby potwierdzić wyświetlony komunikat, wcisnąć przycisk Zatrzymanie awaryjne lub Klakson.
- „.2“: Błąd średniej wagi. Uruchamiana jest funkcja zatrzymania awaryjnego, suwnica zatrzymuje się.
Aby potwierdzić wyświetlony komunikat, wcisnąć przycisk Zatrzymanie awaryjne lub Klakson.
Jeżeli błąd nie powtórzy się, suwnica może nadal pracować normalnie.
Jeżeli błąd wystąpi ponownie, komunikat nie jest ponownie wyświetlany. Dźwignica może kontynuować pracę, oś dźwignicy, której dotyczy błąd, może jednak pracować tylko z małą prędkością.
- „.1“: poważny błąd. Uruchamiana jest funkcja zatrzymania awaryjnego, suwnica zatrzymuje się.
Aby potwierdzić wyświetlony komunikat, wcisnąć przycisk Zatrzymanie awaryjne lub Klakson. Jeżeli błąd został spowodowany przez przetwornicę częstotliwości, dodatkowo konieczne jest kompletne wyłączenie i ponowne włączenie suwnicy.
Jeżeli błąd nie powtórzy się, suwnica może nadal pracować normalnie.
Jeżeli potem błąd wystąpi ponownie, komunikat zostanie ponownie wyświetlony. Uruchamiana jest ponownie funkcja zatrzymania awaryjnego.
Przyporządkowanie komunikatów
Cyfry przed komunikatem podają, gdzie (n p. na której osi suwnicy) wystąpił błąd i którego wózka lub mechanizmu podnoszenia (jeżeli suwnica ma więcej niż jeden wózek) ten błąd dotyczy.
Trzecia i czwarta cyfra to numer błędu
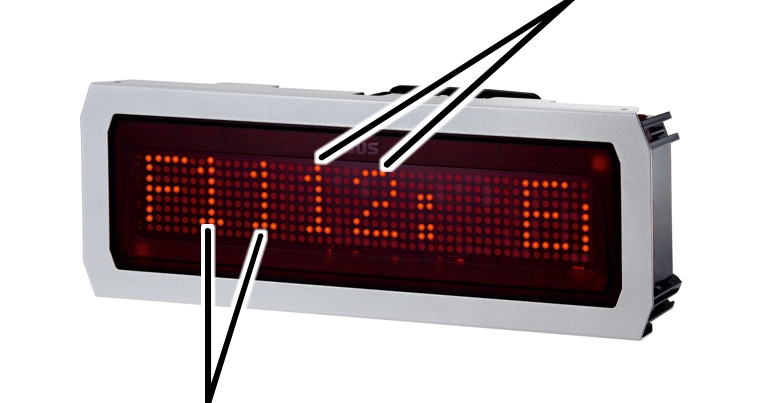
- Pierwsza i druga cyfra: numer mechanizmu podnoszenia, wózka lub napędu suwnicy w połączeniu z osią suwnicy i obszarem działania
- Trzecia i czwarta cyfra: numer błędu
Wynikają z tego następujące kombinacje pierwszych dwóch cyfr:
Cyfry |
Miejsce |
|---|---|
F00_ _ |
Błąd ogólny |
F11_ _ |
Mechanizm podnoszenia 1, napęd podnoszenia 1 |
F12_ _ |
Mechanizm podnoszenia 1, napęd podnoszenia 2 |
F21_ _ |
Mechanizm podnoszenia 2, napęd podnoszenia 1 |
F22_ _ |
Mechanizm podnoszenia 2, napęd podnoszenia 2 |
F31_ _ |
Mechanizm podnoszenia 3, napęd podnoszenia 1 |
F32_ _ |
Mechanizm podnoszenia 3, napęd podnoszenia 2 |
F13_ _ |
Wózek 1 |
F23_ _ |
Wózek 2 |
F33_ _ |
Wózek 3 |
F14_ _ |
Napęd jazdy dźwignicy przetwornica częstotliwości 1 |
F24_ _ |
Napęd jazdy suwnicy przetwornica częstotliwości 2 (tylko w elektronicznej kontroli ukosowania i w napędzie na cztery koła suwnicy) |
„Napęd mechanizmu podnoszenia 2“(F_2_ _) jest stosowany tylko w bliźniaczych mechanizmach podnoszenia. Wszystkie pozostałe mechanizmy podnoszenia mają tylko jeden napęd podnoszenia (F_1_ _)
„Mechanizm podnoszenia 2“ i „Mechanizm podnoszenia 3“ oraz „Wózek 2“ i „Wózek 3“ dotyczą suwnic z dwoma lub trzema wózkami.
Suwnica jest zazwyczaj wyposażona w dwie przetwornice częstotliwości do obu napędów jazdy (F14_ _). W suwnicach z elektroniczną kontrolą ukosowania każdy napęd jazdy suwnicy jest wyposażony we własną przetwornicę częstotliwości (F14_ _ i F24_ _). W napędach na cztery koła suwnicy, przy większym poborze mocy silników, cztery napędy jazdy mogą być podzielone także na dwie przetwornice częstotliwości.
Cyfry |
Miejsce |
|---|---|
F40_ _ |
System antyzbliżeniowy |
F41_ _ |
System objazdowy |
F51_ _ |
System antyzbliżeniowy wózka 1 |
F52_ _ |
System antyzbliżeniowy wózka 2 |
F53_ _ |
System antyzbliżeniowy wózka 3 |
F60_ _ |
Zabezpieczenie antynajazdowe |
Przegląd komunikatów
Ogólne informacje |
|---|
„F0001: Standby.3“ Suwnica włączona w trybie Standby. Odryglować przycisk zatrzymania awaryjnego lub zalogować pilot sterowania w celu obsługi suwnicy. |
„F0003 PLC: Nieudany zapis na karcie SD.3“ Przy zapisie danych na karcie SD w sterowniku SPS wystąpił błąd . Sprawdzić kartę SD i w razie potrzeby włożyć nową . |
„F0004 Stycznik główny: błąd funkcji.1“ Stycznik główny jest włączony, jednak musiał zostać wyłączony, ponieważ został użyty przycisk zatrzymania awaryjnego. |
Mechanizm podnoszenia |
|---|
„F_ _05 Mechanizm podnoszenia: nieudany pomiar silnika.1“ Nie powiódł się pomiar elektryczny silnika podnoszenia przy włączaniu suwnicy. |
„F_ _17 Mechanizm podnoszenia: dojazd do wył. krańc. awaryjnego.1“ Hak ładunkowy wyjechał poza punkt przesterowania na górze i uruchomił wyłącznik krańcowy awaryjny. Sprawdzić punkt przesterowania i wyłącznik graniczny przekładni. |
„F_ _26: Mechanizm podnoszenia: zuzycie liny powyzej 80 procent.3“ Lina osiągnęła 80 % stanu kwalifikującego do wymiany. Zlecić wykonanie badania okresowego. |
„F_ _27: Mech. podnosz.: Uwaga! Zuzycie liny powyzej 100 procent.3“ Lina osiągnęła 100 % stanu kwalifikującego do wymiany. Nie kontynuować pracy dźwignicy. Zlecić wykonanie badania okresowego. |
„F_ _31 Mechanizm podnoszenia: obroty za wysokie/niskie.1“ Rzeczywiste obroty mechanizmu podnoszenia (zmierzone przez enkoder bębna) przekraczają granicę tolerancji (za wysokie/za niskie) w porównaniu z obrotami zadanymi mechanizmu podnoszenia. |
„F_ _32 lub F_ _33 Mechanizm podnoszenia współbieżnego: za duża odchyłka.1“ Przy synchronizacji prędkości dwóch mechanizmów podnoszenia w jednej dźwignicy z dwoma mechanizmami podnoszenia lub w dwóch dźwignicach w trybie sterowania tandemowego przy podnoszeniu lub opuszczaniu powstała zbyt duża różnica wysokości między obydwoma hakami ładunkowymi. |
„F_ _36 Suw superdokładny: nieudane przełączenie.1“ Styczniki do przełączania uzwojeń nie zareagowały. |
"F_ _37 Mech. podnoszenia: błąd zabezp. przed zwisaniem łańcucha.3" Wystąpił błąd w czasie inicjalizacji zabezpieczenia przed zwisaniem liny. Skwitować błąd i powtórzyć procedurę. |
Wózek |
|---|
„F_ _25 Współbieżna jazda wózka: za duża odchyłka.1“ Przy synchronizacji prędkości dwóch wózków w suwnicy z więcej niż jednym wózkiem przy jeździe wózka powstała zbyt duża różnica odstępów między obydwoma wózkami. |
„F_ _26 Synchr. jazdy wózka suwn. w trybie tand. : za duża odch.1“ Przy synchronizacji prędkości dwóch wózków w dwóch suwnicach w trybie sterowania tandemowego przy jeździe wózka powstała zbyt duża różnica odstępów między obydwoma wózkami. |
„F_ _27 Czujnik odległości jazdy wózka: poza zakresem przesunięcia w prawo.1“ W czujniku odległości jazdy prawego wózka została przekroczona górna granica mierzonej wartości lub nie została osiągnięta dolna granica mierzonej wartości. |
„F_ _28 Czuj. odleg. jazdy wóz. suwn.: poza zakr. przes. w lewo.1“ W czujniku odległości jazdy lewego wózka została przekroczona górna granica mierzonej wartości lub nie została osiągnięta dolna granica mierzonej wartości. |
„F_ _29 Czujnik odl. dla jazdy wózk. suwn. w prawo: błąd diag.1“ Błąd diagnostyczny czujnika odległości jazdy wózka w prawo. W stanie spoczynkowym czujnik odległości jest regularnie testowany wewnętrznie. Testowanie polega na krótkim przesterowaniu wyjść czujnika odległości. |
„F_ _30 Czujnik odl. dla jazdy wózk. suwn. w lewo: błąd diag.1“ Błąd diagnostyczny czujnika odległości jazdy wózka w lewo. W stanie spoczynkowym czujnik odległości jest regularnie testowany wewnętrznie. Testowanie polega na krótkim przesterowaniu wyjść czujnika odległości. |
„F_ _41 Jazda wózka: zamieniony cz. odl. i kier. jazdy w prawo.1“ Wózek jedzie w innym kierunku (kierunek obrotu przetwornicy częstotliwości jazdy wózka) niż ustalony przez czujnik odległości jazdy wózka w prawo. |
„F_ _42 Jazda wózka: zamieniony cz. odl. i kier. jazdy w lewo.1“ Wózek jedzie w innym kierunku (kierunek obrotu przetwornicy częstotliwości) niż ustalony przez czujnik odległości jazdy wózka w lewo. |
Jazda suwnicy |
|---|
„F_ _20 Zsynchr. jazda suwnicy w trybie tand.: za duża odchyłka.1“ Przy synchronizacji prędkości napędów jazdy w dwóch suwnicach w trybie sterowania tandemowego przy jeździe suwnicy powstała zbyt duża różnica między obydwiema suwnicami. |
„F_ _28 Czuj. odleg. jazdy żur.: poza zakresem przesuwu naprzód.1“ W czujniku odległości jazdy suwnicy naprzód została przekroczona górna granica mierzonej wartości lub nie została osiągnięta dolna granica mierzonej wartości. |
„F_ _29 Cz. odległ. jazdy suw.: poza zakresem przesuwu względem.1“ W czujniku odległości jazdy suwnicy wstecz została przekroczona górna granica mierzonej wartości lub nie została osiągnięta dolna granica mierzonej wartości. |
„F_ _30 Czuj. odległości jazdy żurawia naprzód: błąd diagnost.1“ Błąd diagnostyczny czujnika odległości jazdy suwnicy naprzód. W stanie spoczynkowym czujnik odległości jest regularnie testowany wewnętrznie. Testowanie polega na krótkim przesterowaniu wyjść czujnika odległości. |
„F_ _31 Czuj. odległości jazdy żurawia wstecz: błąd diagnost.1“ Błąd diagnostyczny czujnika odległości jazdy suwnicy wstecz. W stanie spoczynkowym czujnik odległości jest regularnie testowany wewnętrznie. Testowanie polega na krótkim przesterowaniu wyjść czujnika odległości. |
„F_ _37 Suwnica: czujnik odl. naprzód: zamieniony kier. jazdy.1“ Suwnica jedzie w innym kierunku (kierunek obrotu przetwornicy częstotliwości jazdy suwnicy) niż ustalony przez czujnik odległości jazdy suwnicy naprzód. |
„F_ _38 Suwnica: zamieniony cz odl. i kierunek jazdy wstecz.1“ Suwnica jedzie w innym kierunku (kierunek obrotu przetwornicy częstotliwości jazdy suwnicy) niż ustalony przez czujnik odległości jazdy suwnicy wstecz. |
Przegląd komunikatów dla redundancyjnych ograniczników jazdy i systemów dystansujących
W razie zastosowania redundancyjnego ogranicznika jazdy, systemu antyzbliżeniowego suwnic lub wózków w punkcie przesterowania stosowane są dwa wyłączniki z dźwignią krzyżową lub zapory świetlne, aby dodatkowo zwiększyć bezpieczeństwo. Jeżeli w razie przejechania punktu przesterowania nie zadziałają jednocześnie oba wyłączniki z dźwignią krzyżową lub obie zapory świetlne, zostanie wyświetlony odpowiedni komunikat. Mimo to suwnica lub wózek zostaną wyhamowane zgodnie z funkcją.
Jazda suwnicy |
|---|
„F_ _26 Jazda dźwignicy: Redund. Wył. kr..: Różne stany wyster.3“ |
„F_ _27 Jazda dźwignicy: Redund. Wył. wst..: Różne stany wyster.3“ |
System antyzbliżeniowy |
|---|
„F_ _16 Sys. anty-zbliz.: nad. wyl. kr. 1/2 nap. rózne st. wyst..3“ |
„F_ _17 Sys. anty-zbliz.: nad. wyl. kr. 1/2 do rózne st. wyst..3“ |
„F_ _18 Sys. anty-zbl.: nad. wyl. kr. 1/2 nap/do róz. st. wyst..3“ |
„F_ _19 Sys. anty-zbl.: nad. wyl. wst. 1/2 nap. rózne st. wyst..3“ |
„F_ _20 Sys. anty-zbl.: nad. wyl. wst. 1/2 do rózne st. wyst..3“ |
„F_ _21 Sys. anty-zbl.: nad. wyl. wst. 1/2 nap/do róz. st. wyst..3“ |
System antyzbliżeniowy wózków |
|---|
„F_ _16 Sys. antyzb. wóz.: nad. wyl. kr. 1/2 pr.:róz. st. wyst..3“ |
„F_ _17 Sys. antyzb. wóz.: nad. wyl. kr. 1/2 le.:róz. st. wyst..3“ |
„F_ _18 Sys. antyzb. wóz.: nad. wyl. kr. 1/2 pr/le: róz. st. wys..3“ |
„F_ _19 Sys. antyzb. wóz.: nad. wyl. wst. 1/2 pr.:róz. st. wyst..3“ |
„F_ _20 Sys. antyzb. wóz.: nad. wyl. wst. 1/2 le.:róz. st. wyst..3“ |
„F_ _21 Sys. anty. wóz.: nad. wyl. wst. 1/2 pr/le: róz. st. wys..3“ |
Na wyświetlaczu mozaikowym LED wyświetlany jest komunikat „NO SIGNAL“.
- Wyświetlacz mozaikowy LED nie odbiera prawidłowego sygnału z układu sterowania suwnicy.
Wyłączyć dźwignicę
Hak ładunkowy
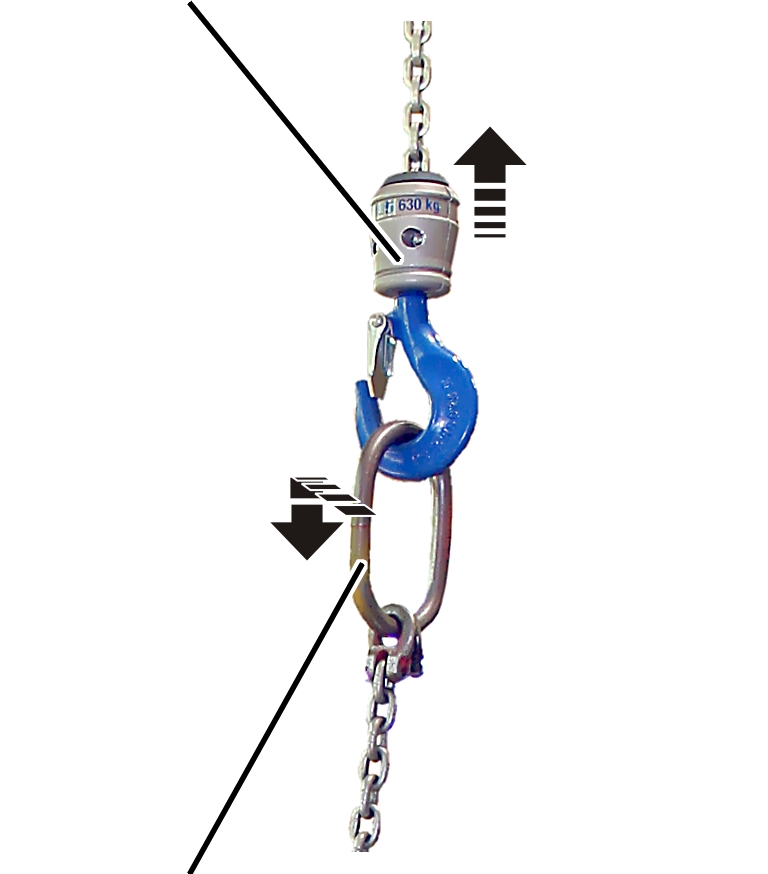
- W miarę możliwości opuścić na podłoże lub zdjąć zawiesia (liny, łańcuchy, …) i urządzenia ładunkowe (poprzecznice, …).
- Po zakończeniu pracy przesunąć hak ładunkowy tuż przed jego najwyższe położenie.
Dotyczy tylko suwnic pracujących częściowo na wolnym powietrzu
Ten punkt dotyczy tylko sytuacji, gdy suwnica może pracować częściowo w hali, częściowo poza halą (gdy torowisko jest wyprowadzone poza halę).
- Dosunąć suwnicę do pozycji spoczynkowej w hali.
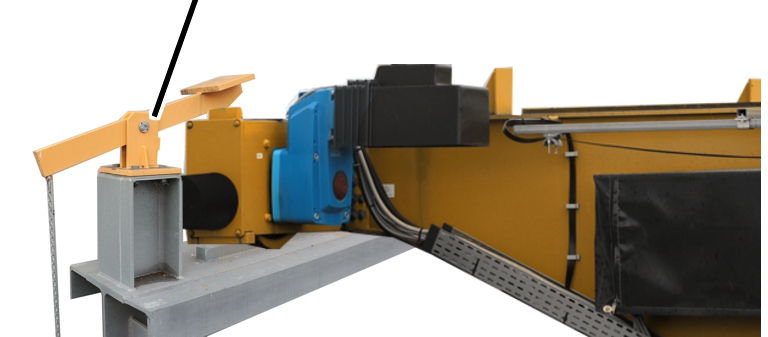
Dotyczy tylko suwnic z zabezpieczeniem wiatrowym za pomocą zapadki opadowej
Ten punkt dotyczy tylko sytuacji, gdy suwnica będzie pracować tylko na wolnym powietrzu i może być zabezpieczona przed wiatrem za pomocą zapadki opadowej.
Przykładowe zabezpieczenie wiatrowe na końcu torowiska
- Opuścić ładunek.
- W razie potrzeby: opuścić na podłoże lub zdjąć urządzenia ładunkowe.
- Wózek dosunąć w lewo lub w prawo do końca belki głównej.
- Dosunąć suwnicę do pozycji spoczynkowej na końcu torowiska.
- Dosuwać dźwignię aż zatrzaśnie się zapadka opadowa.
- Upewnić się, czy suwnica jest zabezpieczona.
Dotyczy tylko suwnic z zabezpieczeniem wiatrowym za pomocą kleszczy szynowych
Ten punkt dotyczy tylko sytuacji, gdy suwnica będzie pracować tylko na wolnym powietrzu i może być zabezpieczona przed wiatrem za pomocą kleszczy szynowych.
- Opuścić ładunek.
- W razie potrzeby: opuścić na podłoże lub zdjąć urządzenia ładunkowe.
- Włączyć kleszcze szynowe.
- Upewnić się, czy suwnica jest zabezpieczona.
Przycisk zatrzymania awaryjnego
- Wcisnąć przycisk zatrzymania awaryjnego.
W razie dłuższej przerwy
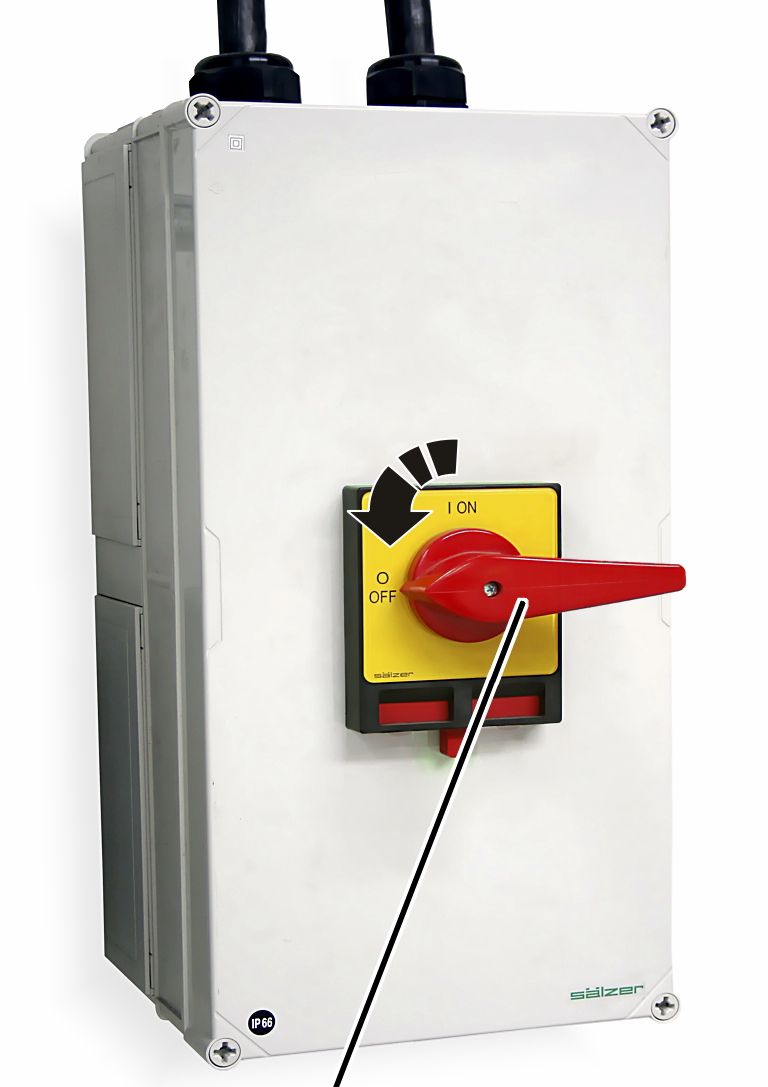
- Wyłączyć wyłącznik zasilania sieciowego dźwignicy.
Podnoszenie/opuszczanie z podwójną prędkością podnoszenia
Tylko w przypadku podwójnej prędkości podnoszenia
Ten punkt znajduje zastosowanie tylko wtedy, gdy napęd linowy może podnosić/opuszczać z podwójną prędkością podnoszenia.
Funkcja ta jest stale aktywna i nie musi być osobno włączana.
- Ładunek podnosić/opuszczać suwnicą normalnie.
- Zawieszony ładunek jest wyznaczany przez sterownik ABUControl lub system wskaźnikowy obciążenia LIS-SV w systemie ABUS Elektrics 3.
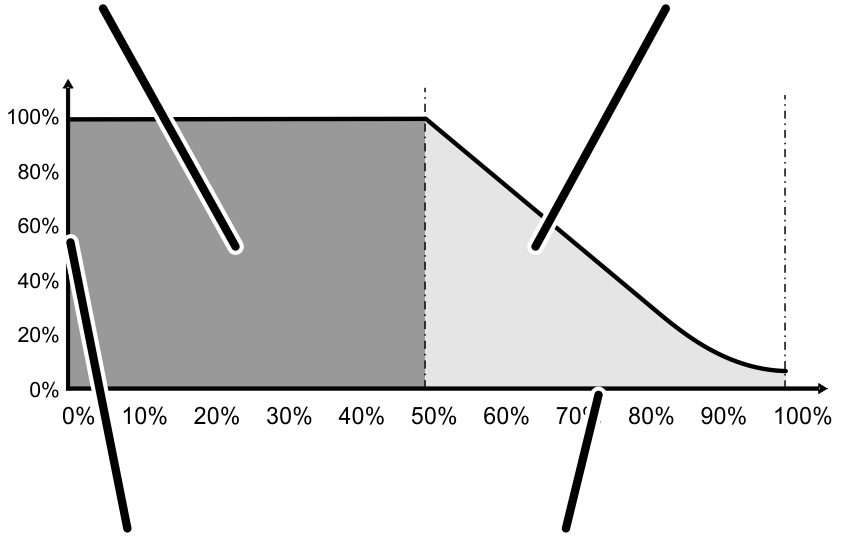
- Zależnie od ciężaru zawieszonego ładunku wciągnik linowy może być przyspieszany do prędkości podnoszenia większej niż normalna.
- Przy lżejszym ładunku (aż do haka bez ładunku) napęd linowy porusza się z prędkością maksymalną, która jest prawie dwa razy większa niż prędkość normalna.
- Im cięższy ładunek, tym mniejsza maksymalna prędkość podnoszenia/opuszczania.
- Przy maksymalnym obciążeniu napęd linowy może podnosić/opuszczać z normalną prędkością maksymalną.
Normalna prędkość podnoszeniaWyższa prędkość podnoszenia (maksymalnie podwójna prędkość podnoszenia)
Włączanie i wyłączanie suwu superdokładnego
Tylko w wersji z suwem superdokładnym
Ten punkt znajduje zastosowanie tylko wtedy, gdy napęd linowy może podnosić/opuszczać z suwem superdokładnym.
Przy suwie superdokładnym można wykonywać mechanizmem podnoszenia szczególnie powolne podnoszenie i opuszczanie. Umożliwia to bardzo dokładne pozycjonowanie ładunku. Suw superdokładny można włączać i wyłączać pilotem sterowania lub kasetą sterowniczą.
Włączanie i wyłączanie suwu superdokładnego
- Poczekać aż suwnica się zatrzyma.
- Kaseta sterownicza: włączyć lub wyłączyć przełącznikiem obrotowym Suw Superdokładny.
- ABURemote: patrz podręcznik produktu ABURemote.
- Odczekać ok. 2 sekund aż suw superdokładny zostanie włączony lub wyłączony.
Podnoszenie/opuszczanie ładunków z funkcją suwu superdokładnego
- Obsługiwać wciągnik linowy jak zwykle.
- Wciągnik linowy podnosi/opuszcza bardzo wolno, umożliwiając bardzo dokładne pozycjonowanie ładunku.
- Przestrzegać czasu pracy w cyklu przerywanym dla suwu superdokładnego! Wynosi on 1/3 czasu pracy w trybie normalnym.
Jeżeli czas pracy silnika podnoszenia wynosi normalnie 60%, czas pracy w trybie suwu superdokładnego wynosi 20%. W ciągu 10 minut silnik podnoszenia może pracować w tym trybie maks. 2 minuty.
Używanie systemu zapobiegającego kołysaniu ładunku
Dotyczy tylko suwnicy z systemem zapobiegającym kołysaniu ładunku
Funkcja „SZKŁ“ na suwnicy ze sterownikiem ABUControl znacznie redukuje kołysanie haka ładunkowego podczas jazdy suwnicy i jazdy wózka. Patrz podręcznik produktu „ABUControl“.
Włączanie i wyłączanie systemu zapobiegającego kołysaniu ładunku
Patrz podręcznik produktu ABURemote.
System zapobiegający kołysaniu ładunku działa początkowo tylko na
dźwignicy z jednym wózkiem lub dźwignicy z wieloma wózkami, gdy
niewykorzystywany wózek znajduje się w pozycji parkowania.
W ruchu synchronicznym kilku wózków lub w trybie sterowania tandemowego
system zapobiegający kołysaniu ładunku musi być osobno włączany. Patrz
podręcznik produktu AbuControl.
ABURemote ze sterowaniem indywidualnym: gdy jeden z haków ładunkowych znajduje się w najwyższej pozycji haka (wyłącznik krańcowy podnoszenia górny), system zapobiegający kołysaniu ładunku nie może być włączony dla drugiego haka ładunkowego.
Jazda suwnicy i wózka z systemem zapobiegającym kołysaniu ładunku
- Obsługiwać suwnicę jak zwykle.
- Sterownik ABUControl oblicza - na podstawie prędkości jazdy suwnicy i wózka - położenia haka a na podstawie długości urządzenia ładunkowego, jak mocno w typowym przypadku kołysałby się ładunek i przyspiesza lub hamuje silniki jazdy tak, aby zredukować kołysanie.
- Drogi przyspieszania i hamowania nie różnią się w istotny sposób.
- Nie są kompensowane inne czynniki, jak wiatr, uderzenia o ładunek lub hak ładunkowy ani ruchy ręczne.
Wskazówki dotyczące systemu zapobiegającego kołysaniu ładunku dla kilku wózków:
Obliczenie systemu zapobiegającego kołysaniu ładunku funkcjonuje w ruchu synchronicznym wielu wózków lub w trybie sterowania tandemowego prawidłowo tylko, gdy warunki te są uwzględniane przez operatora suwnicy:
- Typ konstrukcji i typowielkość suwnicy i wózka muszą być identyczne.
- Ładunek musi być prawidłowo zawieszony:
Położenie haka
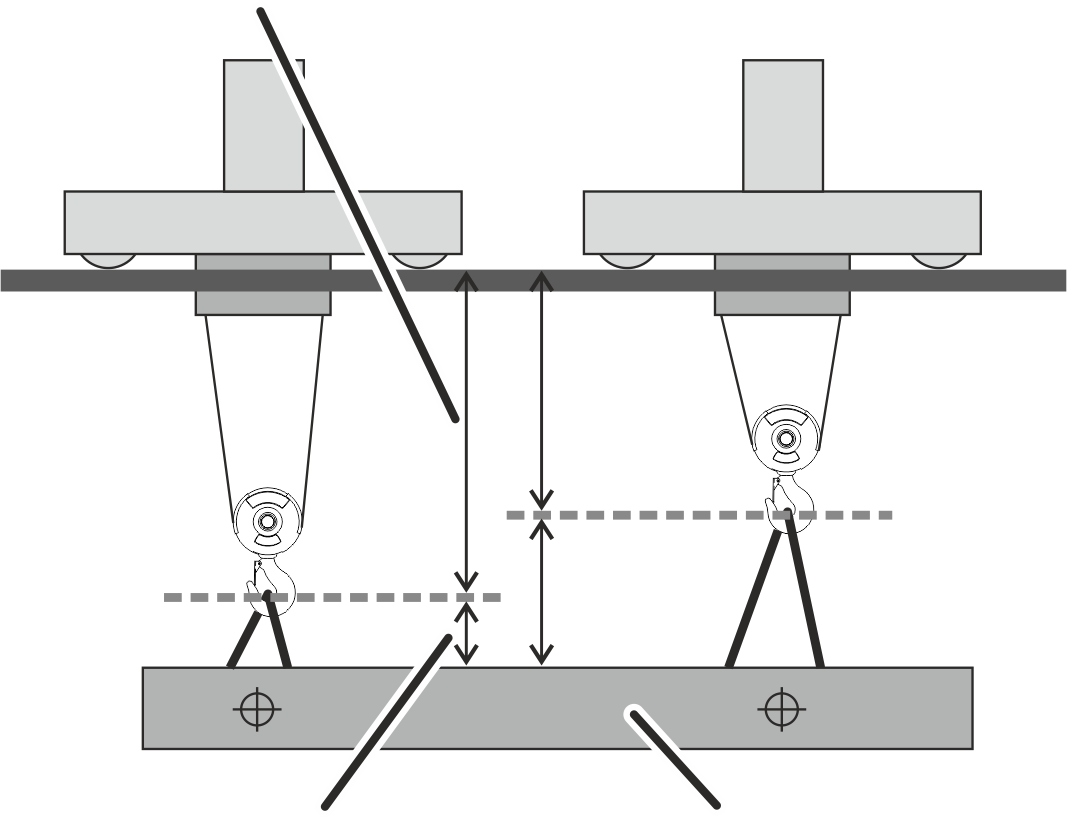
Wspólny ładunek równomierny musi być zawieszony tak, aby położenie haka powiększone o długość zawiesia dawały zawsze tą samą długość całkowitą.
Położenie haka
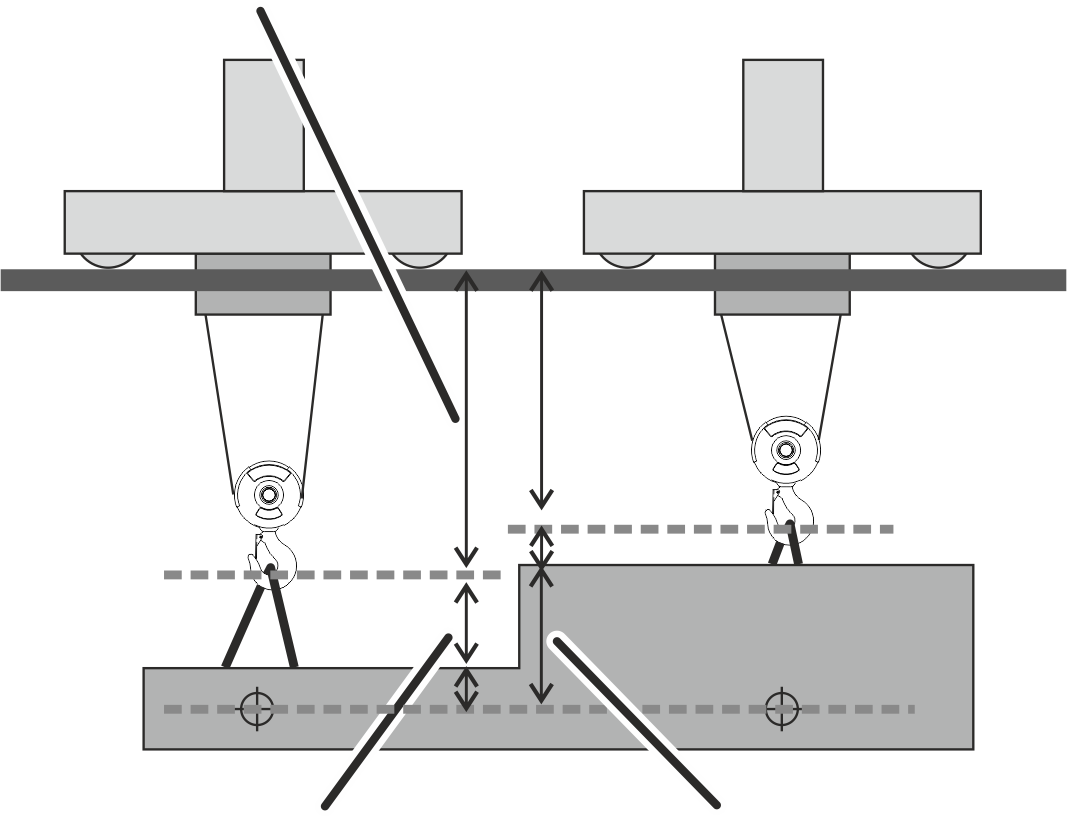
Wspólny ładunek nierównomierny musi być zawieszony tak, aby położenie haka powiększone o długość zawiesia i odległość od środka ciężkości dawały zawsze tą samą długość całkowitą.
- Należy wprowadzić długość zawiesia:
Przy ruchu synchronicznym wielu wózków musi być wprowadzona długość zawiesia wózka 1.
W trybie sterowania tandemowego należy wprowadzić długość zawiesia pierwszej suwnicy. Pierwsza suwnica ma adres IP 192.168.1.1
Jazdy suwnicy z elektroniczną kontrolą ukosowania
Tylko suwnica z elektroniczną kontrolą ukosowania
Elektroniczna kontrola ukosowania jest włączana automatycznie i nie może być wyłączana.
- Obsługiwać suwnicę jak zwykle.
- Czujniki mierzą odstęp obu kółek jezdnych czołownicy względem szyny suwnicy.
- Jeżeli suwnica ukosuje (np. wskutek jednostronnego obciążenia), ABUControl kompensuje ukosowanie automatycznie przez odpowiednie regulowanie napędów jazdy obu czołownic.
Obsługa suwnicy z dwoma wózkami suwnicowymi
Suwnica jest wyposażona w dwa wózki. Mogą one być sterowane wspólną kasetą sterowniczą (lub pilotem sterowania). Dzięki temu poprawione jest bezpieczeństwo podczas transportu np. długich lub nieporęcznych ładunków.
Przyporządkowanie wózków
Dotyczy tylko suwnicy ze sterownikiem ABU Kranelektrik 3 z wyświetlaczem mozaikowym LED
Wyświetlacz mozaikowy LED może, przy montażu do wózka, wyświetlać dodatkowo cyfry „1“ i „2“, wskazujące przyporządkowanie wózków.
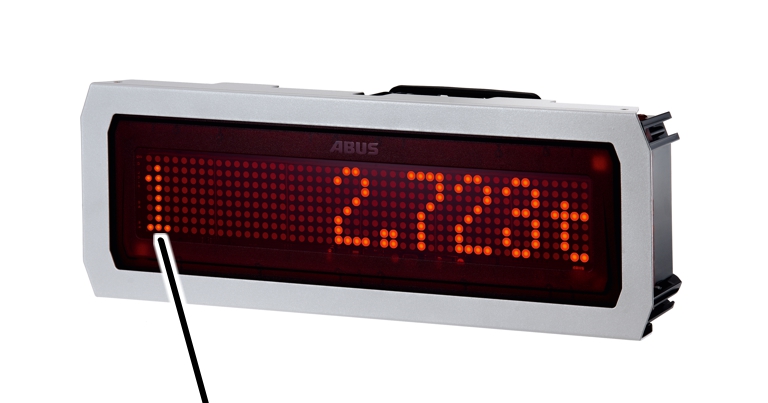
- Na skrajnej przedniej pozycji na wyświetlaczu mozaikowym LED wyświetlany jest ustawiony numer wózka.
Opis „wózka I“Opis
„wózka II“
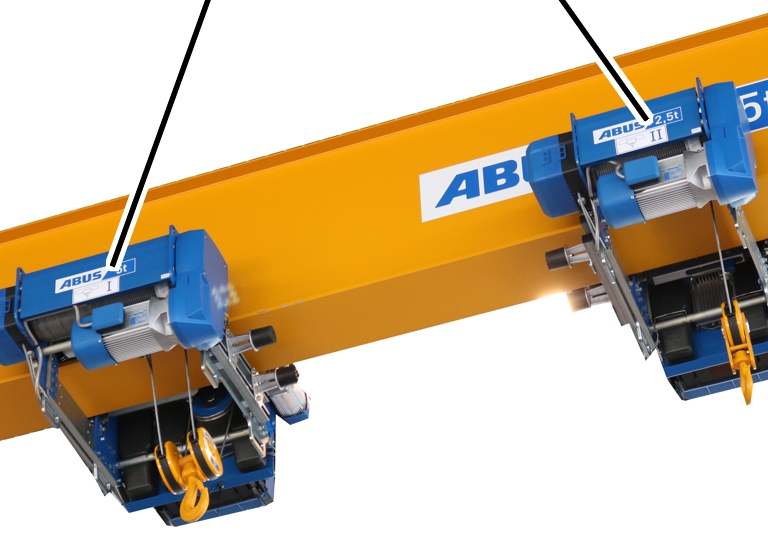
- Wózki są opisane na wciągniku linowym napisami „Wózek I“ i „Wózek II“.
Przełączanie wózka I i wózka II
W suwnicy z możliwością wyboru wózka przemiennie przełączać między wózkiem I i wózkiem II.
Tylko suwnica ze sterownikiem ABURemote
Patrz podręcznik produktu ABURemote.
Tylko dla kasety sterowniczej
Patrz podręcznik produktu kasety sterowniczej.
Przełączanie na ruch synchroniczny
W suwnicy z wyborem wózka i trybem synchronicznym oprócz przełączania między wózkiem I i wózkiem II można przełączyć na ruch synchroniczny obu wózków.
Tylko suwnica ze sterownikiem ABURemote
Patrz podręcznik produktu ABURemote.
Tylko dla kasety sterowniczej
Patrz podręcznik produktu kasety sterowniczej.
Tylko wersja ze sterownikiem ABUS Kranelektrik 3
Sterownik nie ma synchronizacji prędkości. Wskutek tego może się zdarzyć, że wzajemna odległość między wózkami lub położenie ładunku zmieni się w trakcie transportu, np. wskutek nierównego obciążenia napędów przy różnym rozkładzie obciążenia, spowodowanym różnymi drogami hamowania i tolerancjami elementów konstrukcyjnych.
Jeżeli zmienia się odległość między wózkami lub położenie ładunku:
- Suwnicę doprowadzić do całkowitego zatrzymania.
- Przełączyć na wózek I lub wózek II.
- Wyrównanie odległości lub położenia ładunku przez podnoszenie/opuszczanie lub jazdę wózka w lewo/w prawo.
- Przełączyć na ruch synchroniczny.
Dotyczy tylko sterownika ABUControl
ABUControl jest wyposażony sterownik współbieżności. Dzięki temu synchroniczna jazda wszystkich osi suwnicy jest regulowana automatycznie.
- Tylko mechanizm podnoszenia z przetwornicą częstotliwości: ABUControl monitoruje obroty obu mechanizmów podnoszenia i reguluje automatycznie prędkość podnoszenia. Dzięki temu oba mechanizmy podnoszenia podnoszą i opuszczają ze stałą prędkością podnoszenia także przy nierównym rozkładzie obciążenia.
- Sterownik ABUControl monitoruje obroty napędów wózków i automatycznie reguluje ich prędkość jazdy. Dzięki temu oba wózki jadą ze stałą prędkością.
- Sterownik ABUControl monitoruje odległość obu wózków od odpowiedniego końca belki głównej, oblicza na tej podstawie wzajemną odległość między wózkami i reguluje prędkość jazdy wózków tak, aby odległość między wózkami była stała.
- Dotyczy tylko bliźniaczego mechanizmu podnoszenia: sterownik współbieżności jest wyłączany na krótko przed punktem przesterowania dolnego i górnego wyłącznika krańcowego. Jest to konieczne, aby możliwe było wyrównanie liny na obu bębnach linowych bliźniaczego mechanizmu podnoszenia. W razie przyspieszenia w przeciwnym kierunku sterownik współbieżności jest automatycznie uaktywniany. Hak ładunkowy zatrzymuje się przy tym na chwilę.
Wyłączenie wstępne i wyłączenie krańcowe wyłączników krańcowych jazdy wózka, wyłącznik krańcowy podnoszenia
W ruchu synchronicznym wyłączniki krańcowe jazdy wózków oraz wyłączniki krańcowe podnoszenia są analizowane łącznie.
Jeżeli jeden z napędów wózków wyhamowuje lub zatrzymuje się, drugi wózek jest regulowany synchronicznie.
Dotyczy tylko obracania ładunków
Jeżeli suwnica jest przewidziana do obracania ładunków, bezpiecznik przeciążeniowy może być wyposażony w dodatkowe funkcje, aby także podczas postoju i opuszczania można było ustalić przeciążenie mechanizmu podnoszenia.
Patrz dokumentacja suwnicy specyficzna dla zlecenia.
Obsługa suwnic w trybie sterowania tandemowego
Przy pomocy sterownika tandemowego można jednocześnie, tylko jednym pilotem sterowania, sterować suwnicami tak jak indywidualną suwnicą. Umożliwia to prostsze i bezpieczniejsze podnoszenie i transportowanie długich lub dużych ładunków lub ładunków o niekorzystnym środku ciężkości niż za pomocą dwóch niezależnie sterowanych suwnic.
Tylko wersja ze sterownikiem ABUS Kranelektrik 3
Patrz podręcznik produktu "Sterownik tandemowy ABUS".
Dotyczy tylko sterownika ABUControl
Włączanie sterowania tandemowego
Praca dwóch suwnic w trybie sterowania tandemowego
Przed przystąpieniem do pracy na suwnicy w trybie sterowania tandemowego sprawdzić następujące punkty. W razie uszkodzeń lub problemów nie przystępować do pracy na/przy suwnicy i zawiadomić kolegów oraz przełożonych.
Pilotem sterowania włączyć sterowanie tandemowe.
- Sprawdzić, czy obie suwnice nie są wykorzystywane niezależnie przez drugą osobę.
- Suwnicę doprowadzić do całkowitego zatrzymania. Na sterowanie tandemowe nie przełączać podczas jazdy.
- Nadajnikiem włączyć sterowanie tandemowe.
Patrz podręcznik produktu ABURemote.
- Na obu suwnicach zapala się biała lampka sygnalizacyjna „suwnica aktywna“.
Sprawdzić wyłącznik krańcowy jazdy suwnicy i wózka oraz wyłącznik krańcowy podnoszenia.
- Sprawdzić wyłączenie wstępne obu suwnic i wózków w trybie sterowania tandemowego.
- Sprawdzić wyłączenie krańcowe obu suwnic i wózków w trybie sterowania tandemowego.
- Wyłączniki graniczne obu mechanizmów podnoszenia sprawdzić w sterowaniu tandemowym.
- Jeżeli jeden z napędów jazdy suwnicy wyhamowuje lub zatrzymuje się lub jeżeli jeden z mechanizmów podnoszenia wyhamowuje lub zatrzymuje się, druga suwnica i drugi wózek są regulowane synchronicznie.
Sterowanie pojedynczą suwnicą przy włączonym sterowniku tandemowym (tryb pojedynczy)
Przy włączonym sterowniku tandemowym może być konieczne chwilowe sterowanie tylko jedną dźwignicą (n p. w celu zawieszenia ładunku lub skompensowania różnic wysokości).
Druga suwnica musi być w tym czasie zablokowana i nie może przesuwana (np. przez innego operatora). Ten tryb pracy określa się jako tryb pojedynczy.
Przełączanie z trybie sterowania tandemowego na tryb pojedynczy (sterowanie pojedynczą suwnicą i zablokowanie drugiej):
- Doprowadzić do zatrzymania obie suwnice.
- W pilocie sterowania wybrać obie suwnice.
Patrz podręcznik produktu ABURemote.
- Wybrana suwnica jest teraz uaktywniona w trybie pojedynczym.
- Na wybranej suwnicy zapala się biała lampka sygnalizacyjna „suwnica aktywna“.
- Niewybrana suwnica jest w tym czasie zablokowana i nie może być wysterowana (np. przez drugiego operatora).
- Na niewybranej suwnicy gaśnie biała lampka sygnalizacyjna „suwnica aktywna“.
- Obsługiwać wybraną suwnicę.
- W pilocie sterowania wybrać z powrotem obie suwnice.
Zawieszanie ładunku przy sterowaniu tandemowym
W celu zawieszenia wspólnego ładunku najpierw włączyć tryb sterowania tandemowego, następnie zawiesić wspólny ładunek w ruchu pojedynczym (sterować jedną suwnicą i zablokować drugą) a następnie przetransportować ładunek obiema suwnicami w trybie sterowania tandemowego.
- Stosować tylko takie zawiesia i urządzenia ładunkowe, które pewnie przytrzymują ładunek także przy przy przypadkowym obciążeniu odbiegającym od pionowego.
- Nadajnikiem włączyć sterowanie tandemowe.
Patrz podręcznik produktu ABURemote.
- W pilocie sterowania wybrać jedną z obu suwnic do trybu pojedynczego.
- W trybie pojedynczym hak ładunkowy przemieścić do żądanego położenia haka.
- Zawiesie i urządzenie ładunkowe pewnie umocować do ładunku i haka.
- W pilocie sterowania wybrać drugą z obu suwnic do trybu pojedynczego.
- W trybie pojedynczym hak ładunkowy przemieścić do żądanego położenia haka.
- Zawiesie i urządzenie ładunkowe pewnie umocować do ładunku i haka.
- W pilocie sterowania wybrać obie suwnice do trybu sterowania tandemowego i podnieść ładunek.
Obsługa suwnic w trybie sterowania tandemowego
- Przyciskami jazdy suwnicy, jazdy wózka, podnoszenia i opuszczania podnieść i przetransportować ładunek.
Patrz podręcznik produktu ABURemote.
- Tylko mechanizm podnoszenia z przetwornicą częstotliwości: ABUControl monitoruje obroty obu mechanizmów podnoszenia i reguluje automatycznie prędkość podnoszenia. Dzięki temu oba mechanizmy podnoszenia podnoszą i opuszczają ze stałą prędkością podnoszenia także przy nierównym rozkładzie obciążenia.
- Sterownik ABUControl monitoruje obroty napędów jazdy suwnic oraz napędów jazdy wózków i automatycznie reguluje ich prędkość jazdy. Dzięki temu obie suwnice i oba wózki jadą ze stałą prędkością.
- Sterownik ABUControl monitoruje odległość między obydwiema suwnicami i reguluje prędkość jazdy suwnic tak, aby odległość między obydwiema suwnicami była stała.
Optyczny system antykolizyjny funkcjonuje także w trybie sterowania tandemowego. Eliminowana jest możliwość kolizji obu suwnic w trybie sterowania tandemowego z innymi suwnicami jeżdżącymi po tym samym torowisku.
Wyłączenie wstępne i wyłączenie krańcowe wyłączników krańcowych jazdy suwnicy, wyłączników krańcowych jazdy wózka, wyłącznika krańcowego podnoszenia
W trybie sterowania tandemowego wyłączniki krańcowe jazdy suwnic, wyłączniki krańcowe jazdy wózków oraz wyłączniki graniczne podnoszenia są analizowane łącznie.
Jeżeli jeden z napędów jazdy suwnicy wyhamowuje lub zatrzymuje się lub jeżeli jeden z mechanizmów podnoszenia wyhamowuje lub zatrzymuje się, druga suwnica i drugi wózek są regulowane synchronicznie.
Bezpiecznik przeciążeniowy
W trybie sterowania tandemowego bezpieczniki przeciążeniowe obu suwnic są analizowane łącznie.
W razie przeciążenia jednej z suwnic, synchronicznie zatrzymywana jest druga suwnica.
Wyłączanie sterowania tandemowego
- Opuścić wspólny ładunek.
- Nadajnikiem wyłączyć sterowanie tandemowe.
Patrz podręcznik produktu ABURemote.
- Sterownik tandemowy jest teraz wyłączony. Umożliwia to ponownie obsługiwanie każdej suwnicy osobno.