NA PIERWSZY RZUT OKA:
Ogólne informacje
Dotyczy każdego, kto pracuje suwnicą, przy suwnicy lub w jej pobliżu.
Najpierw
Korzystać z niniejszego podręcznika produktu
W niniejszym podręczniku produktu zastosowano następujące symbole:
- Jest to instrukcja działania, wzywająca do wykonania określonej czynności roboczej.
- To jest wynik działania, informujący, co dzieje się w urządzeniu.
- To jest wyliczenie.
Tylko w przypadku…
Obramowany kreskowaną linią obszar dotyczy tylko określonych typów konstrukcji, wariantów lub opcji. Warunek ważności tego punktu wymaga podania na początku tytułu „Tylko w przypadku...“.
Wskazówki dotyczące niniejszego podręcznika produktu
Przed przystąpieniem do pracy przeczytaj uważnie podręcznik produktu. W każdym przypadku przestrzegać także innych podręczników produktu, dotyczących osprzętu i komponentów.
Po tym podręcznik produktu przechowywać w pobliżu dźwignicy. Podręcznik musi być dostępny dla każdego, kto pracuje suwnicą lub przy dźwignicy.
Podręcznik produktu przekazać wraz z suwnicą, jeżeli jest sprzedawana, wynajmowana itp.
Użycie zgodne z przeznaczeniem.
System wskaźnikowy obciążenia ABUS LIS-SE to system do rejestrowania i analizowania obciążenia dźwignic i urządzeń dźwignicowych. System LIS-SE jest przy tym specjalnie przewidziany do zastosowań w układach sterowania dźwignic. Jego główna funkcja to zabezpieczenie przed przeciążeniem przez analizę prądu i napięcia silnika podnoszenia. Opcjonalna pamięć sumaryczna obciążenia umożliwia protokołowanie pracy mechanizmu podnoszenia. System LIS-SE jest przewidziany specjalnie do zastosowań do silników trójfazowych z przełączaniem biegunów.
Przepisy
W momencie wyprodukowania urządzenie jest zbudowane i sprawdzone zgodnie ze wszystkimi europejskimi normami i przepisami. Które zasady stanowią podstawę konstruowania i budowy, podano w deklaracji zgodności lub w deklaracji włączenia. Zasady te muszą być przestrzegane także przy montażu, w eksploatacji, kontroli i utrzymaniu; dotyczy to także obowiązujących przepisów bezpieczeństwa pracy.
Które z tych przepisów znajdują zastosowanie w danym przypadku, zależy głównie od warunków eksploatacji dźwignicy i od krajowych przepisów. Należy zapoznać się z obowiązującymi, aktualnymi przepisami i zasadami bezpieczeństwa pracy oraz przestrzegać ich! Patrz także deklaracja zgodności lub deklaracja wbudowania.
Gwarancja
- ABUS nie odpowiada za szkody, spowodowane użyciem niezgodnym z przeznaczeniem, niedostatecznymi kwalifikacjami personelu, nieprawidłowym wykonywaniem prac, zmianami, przebudowami i innymi zmianami w obrębie dźwignicy lub ich komponentów, na które firma ABUS nie udzieliła zgody.
- Bezpieczna praca suwnicy i jej komponentów jest zagwarantowana tylko pod warunkiem stosowania oryginalnych części zamiennych ABUS.
Zasady bezpieczeństwa
Przestrzegać tych wskazówek dla bezpiecznego obchodzenia się z dźwignicą. Szczególne informacje o zagrożeniach są podane w odpowiednim punkcie, w którym dane zagrożenie występuje.
- Przed uruchomieniem należy sprawdzić, czy oprzewodowanie instalacji jest zgodne ze schematami ideowymi.
- Przed pracami przy suwnicy odłączyć przewody sieci zasilających i poczekać co najmniej 4 minuty do spadku napięcia.
- Prace na instalacji elektrycznej suwnicy mogą być wykonywane tylko przez wykwalifikowanych elektryków!
- Zmiany wpływające negatywnie na bezpieczeństwo oraz rozbudowa i przebudowa są zabronione i mogą być wykonywane tylko przez firmę ABUS. Zabrania się otwierania systemu LIS-SE!
- Błędy parametryzacja i ustawień mogą doprowadzić do przeciążenia suwnicy a także do upadku ładunku.
- Wadliwe podłączenie systemu LIS-SE może spowodować jego uszkodzenie lub uszkodzenie innych części.
System LIS-SE
Opis urządzenia
LIS-SE:
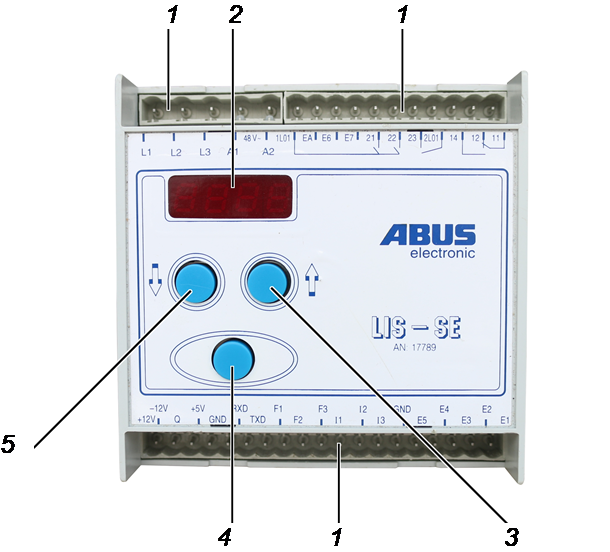
- 1: Listwa kołkowa
- 2: Wyświetlacz
- 3: Klawisz kierunkowy „do góry“
- 4: Enter
- 5: Klawisz kierunkowy „na dół“
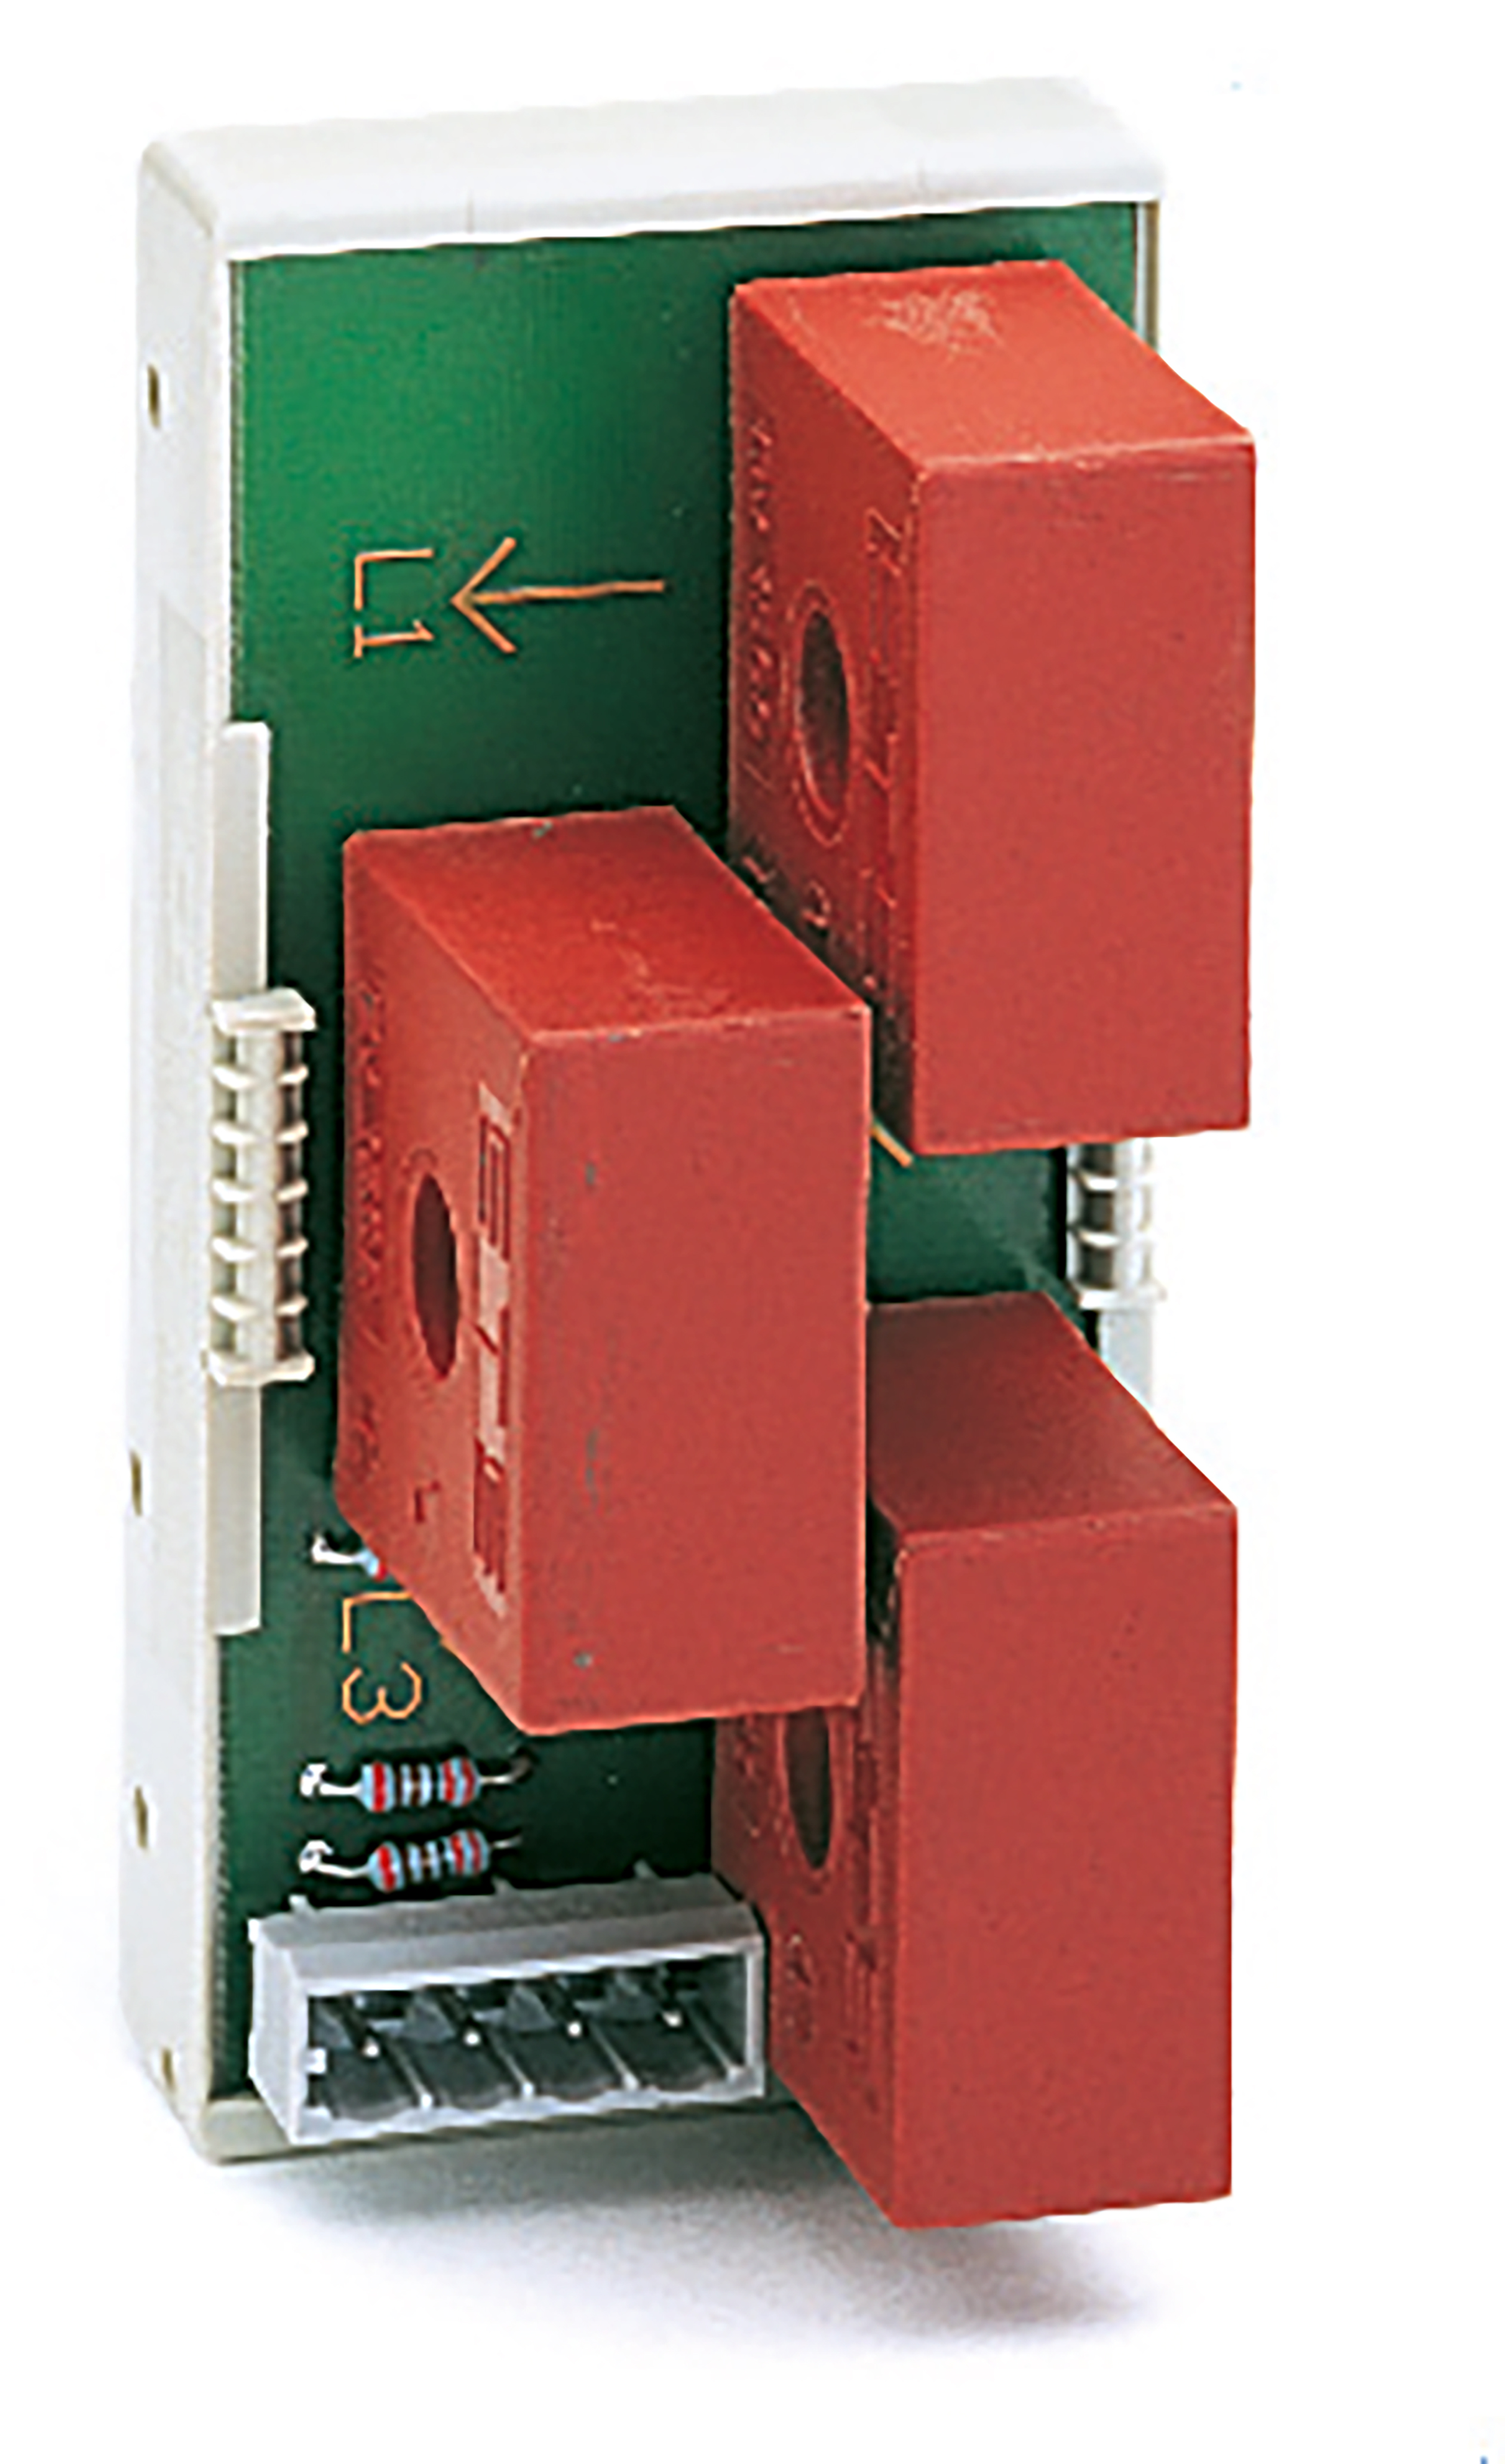
Moduł przekładnika prądowego:
Cechy użytkowe
System wskaźnikowy obciążenia LIS-SE:
- LIS-SE to sterowany mikroprocesorowo system do rejestrowania i analizowania obciążenia w dźwignicach.
- Główna funkcja systemu LIS-SE to zabezpieczenie mechanizmu podnoszenia przed przeciążeniem przez analizę prądu i napięcia silnika podnoszenia. Przeciążenie może być sygnalizowane optycznie i akustycznie. Punkty przesterowania bezpiecznika przeciążeniowego mogą być ustawiane maksymalnie na 110 % maksymalnego udźwigu. Punkty przesterowania mogą być ustawiane zmiennie w krokach po 2 %.
- Zrywaniu ładunku zapobiega wyłączenie dużej prędkości podnoszenia w razie nagłego wzrostu obciążenia.
- System LIS-SE może dodatkowo wyprowadzać komunikaty o stanach lub komunikaty o błędach.
- Pamięć sumaryczna obciążenia (opcja) informuje o teoretycznym okresie użytkowania suwnicy, ile godzin pracy pozostało suwnicy i jaki jest jej pozostały okres użytkowania.
- System LIS-SE galwanicznie separuje sygnały na wejściach od wyjść.
- Sterowane automatycznie hamowanie generatorowe w trakcie opuszczania zwiększa trwałość hamulca.
- Trwałość styczniów zwiększa ciągłe monitorowanie prądu silnika i odpowiednie wysterowywanie styczników.
- Silnik podnoszenia startuje zawsze z małą prędkością podnoszenia i dopiero po upływie ustawionego czasu jest przełączany na dużą prędkość podnoszenia, aby zapobiec szybkiemu wzrostowi obciążenia i ograniczyć prąd rozruchowy.
- Możliwe jest monitorowanie dwóch lub więcej współpracujących mechanizmów podnoszenia. NIE jest to jednak równoznaczne z działaniem sterownika współbieżności! Sterownik współbieżności to osobny produkt ABUS.
- Licznik impulsowy zapobiega zrywaniu ładunku w trybie pracy impulsowej. Po przekroczeniu określonej liczby impulsów podnoszenie przestaje być możliwe. Po naciśnięciu przycisku opuszczania i przytrzymaniu przez co najmniej 3 sek. można wznowić pracę.
Moduł przekładnika prądowego:
- Analiza obciążenia jest realizowana przez pomiar napięcia i prądu na przewodach przyłączeniowych monitorowanego mechanizmu podnoszenia.
- Do pomiaru jest wykorzystywany zewnętrzny moduł przekładnika prądowego.
- Typowielkość modułu przekładnika prądowego zależy od prądu znamionowego silnika podnoszenia przy dużej prędkości podnoszenia.
Dane techniczne
LIS-SE
LIS-SE |
|||
|---|---|---|---|
Napięcie robocze A1, A2 |
230 V ±10 % |
110 V ±10 % |
48 V ±10 % |
Napięcie wejściowe E1 – E7, EA |
230 V ±10 % |
110 V ±10 % |
48 V ±10 % |
Zakres pomiarowy |
0 V – 627 V |
||
Wejście modułu przekładnika prądowego |
0 V – 7,24 V |
||
Częstotliwość sieciowa |
50 Hz – 60 Hz |
||
Zestyki sterujące |
250 V, 8 A |
||
Pobór mocy |
Maks. 15 VA |
||
Temperatura otoczenia |
-20 °C − +55 °C |
||
Napięcie wyjściowe LAZ |
5 V, maks. 250 mA |
||
Sygnał wskaźnikowy Q |
Szeregowy protokół danych ±12 V |
||
Maksymalny czas przyspieszenia silnika podnoszenia |
Mała prędkość podnoszenia: 150 ms Duża prędkość podnoszenia: 460 ms |
||
Względna wilgotność powietrza |
5 % − 85 %, bez oroszenia |
||
Utylizacja systemu LIS-SE
Utylizacja systemu LIS:
- komponenty systemu LIS rozłożyć na ile to możliwe.
- Przestrzegać lokalnych przepisów dotyczących usuwania odpadów i recyklingu.
- Poszczególne części posortować według rodzajów materiałów i utylizować zgodnie z zasadami ochrony środowiska.
- Wymontować podzespoły elektroniczne i utylizować je jako złom elektroniczny zgodnie z lokalnymi przepisami.
- Obudowę z tworzywa sztucznego oddać do recyklingu jako odpad z tworzywa sztucznego.
Obsługa systemu LIS-SE
Wszystkie ustawienia i wskaźniki w menu głównym (poziom parametrów) systemu LIS są reprezentowane przez parametry. Każdy parametr jest reprezentowany na wyświetlaczu jako dwu- lub trzycyfrowa liczba. Większość parametrów ma wartość, która może być wyświetlana i ustawiana.
Funkcje klawiszy
Na dółDo góry
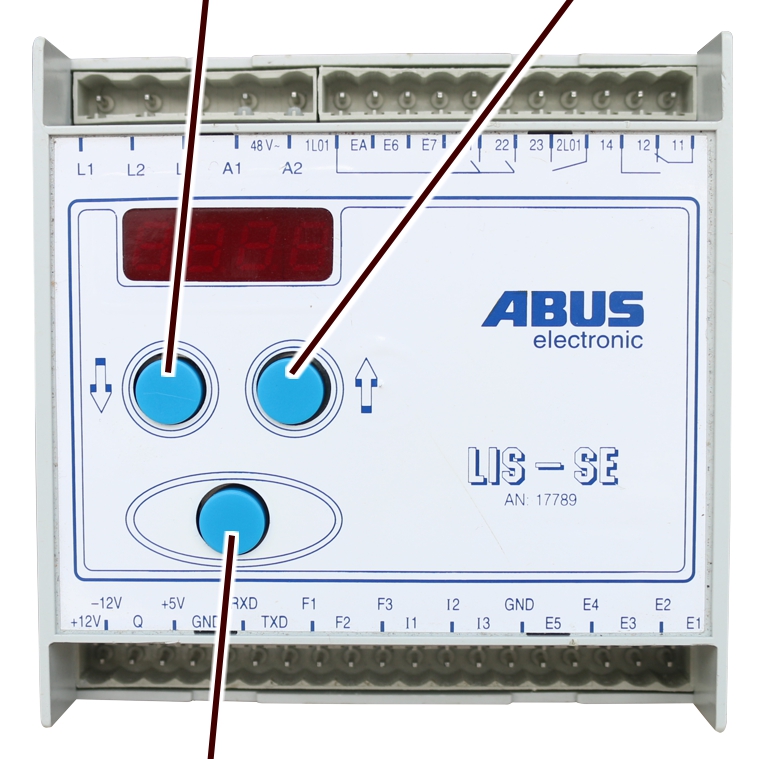
- Enter:
Krótkie naciśnięcie przy wprowadzaniu wartości lub liczby : przeskok do następnej cyfry.
Krótkie naciśnięcie w ramach jednego parametru: zapis zmienionej wartości.
Krótkie naciśnięcie przy wprowadzaniu kodu: potwierdzenie kodu.
Długie wciśnięcie w ramach jednego parametru: otwiera wskaźnik do wprowadzenia kodu w celu zmiany wartości.
Długie wciśnięcie po wprowadzeniu kodu PIN: otwarcie poziomu parametrów.
- Klawisze kierunkowe do góry i na dół:
Na poziomie parametrów: wybór parametru.
Przy wprowadzaniu wartości: wprowadzanie liczb.
Wprowadzanie liczb
Wskazówka
Wprowadzanie liczb odbywa się zawsze zgodnie z tą samą zasadą, niezależnie od tego, czy chodzi o wprowadzenie wartości parametrów, kodu lub numeru PIN. Zawsze wyświetlane są tylko 4 cyfry, ponieważ wyświetlacz może wyświetlić tylko 4 cyfry. Można jednak wprowadzać także większe liczby. W takim przypadku cyfry po przecinku są usuwane z wyświetlacza i odpowiednio maskowane.
- Wprowadzić pierwszą cyfrę klawiszami kierunkowymi.
- Nacisnąć krótko Enter, aby przeskoczyć do następnej cyfry.
- Powtórzyć procedurę w celu wprowadzenia kolejnych cyfr.
Możliwe ustawienie:
Tabela przedstawia przykładowo możliwe ustawienia dla parametru P 6.1. Także dla niektórych innych parametrów możliwe ustawienia są z góry określone. Np. w odniesieniu do udźwigu może być wprowadzona np. wartość 100 t.
Przykład P 6.1:
Wskaźnik |
Pozycja |
Możliwe ustawienie |
|---|---|---|
0.000 |
Cyfra 1. |
0 ‒ 97 |
0.000 |
Cyfra 2. |
0 ‒ 9 |
0.000 |
Cyfra 3. |
0 ‒ 9 |
0.000 |
Cyfra 4. |
0 ‒ 9 |
Ustawianie dwucyfrowej/trzycyfrowej liczby na pierwszej pozycji:
Jeżeli liczba zmienia się z jednocyfrowe na dwucyfrową lub trzycyfrową, kropka na wskaźniku przesuwa się odpowiednio o dwa lub trzy miejsca. Cyfry po przecinku są wówczas usuwane z wyświetlacza, ponieważ można wyświetlić tylko 4 cyfry.
Wprowadzanie cyfr zaczyna się zawsze od prawej strony, trzeciego miejsca po przecinku.
Wprowadzana wartość |
Wprowadzenie w LIS |
Wskaźnik w LIS |
|---|---|---|
1250 kg |
1250 |
1250 |
10 250 kg |
10 250 |
10.25 |
100 000 kg |
100 000 |
100.0 |
Przykład jednocyfrowy:
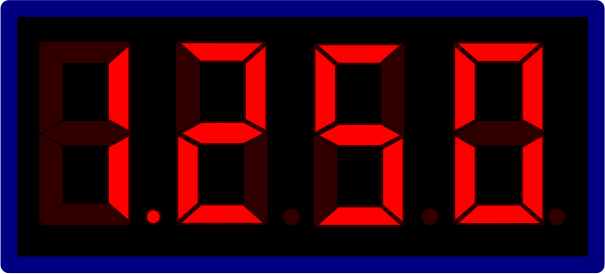
- Wprowadzić wartość 1250 kg klawiszami kierunkowymi i klawiszem Enter.
Przykład dwucyfrowy:
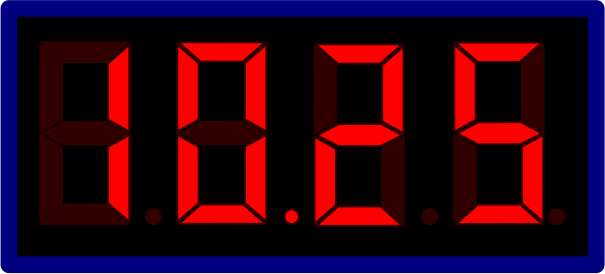
- Wprowadzić wartość 10 250 kg klawiszami kierunkowymi i klawiszem Enter.
Otwieranie poziomu parametrów
Dotyczy tylko pamięci sumarycznej obciążenia
W systemie LIS z pamięcią sumaryczną obciążenia można odczytać zawartość tej pamięci przed wywołaniem poziomu parametrów. Odczyt pamięci sumarycznej obciążenia można pominąć krótkim naciśnięciem klawisza Enter.
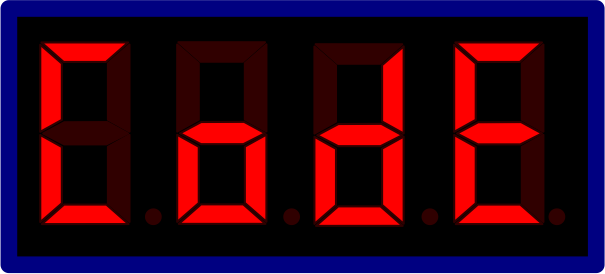
- Przytrzymać wciśnięty klawisz Enter aż zostanie wyświetlony napis „Code“.
- W czasie, gdy wciśnięty jest klawisz Enter wyświetlana jest przez chwilę aktualna liczba godzin pracy.
Odczyt pamięci sumarycznej obciążenia:
- Nacisnąć i długo przytrzymać klawisz Enter.
- Wprowadzić kod 2223.
- Nacisnąć krótko klawisz Enter.
- Zostaną wyświetlone aktualne wartości zapisane w pamięci sumarycznej obciążenia. Patrz „P 5.2 Pamięć sumaryczna obciążenia“.
Pominąć odczyt pamięci sumarycznej obciążenia:
- Jeżeli zawartość pamięci sumarycznej obciążenia nie ma być odczytywana, pominąć ten punkt.
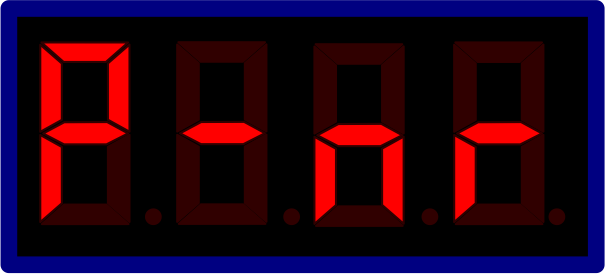
- Nacisnąć krótko klawisz Enter.
- Na wyświetlaczu ukazuje się napis „P - nr.“.
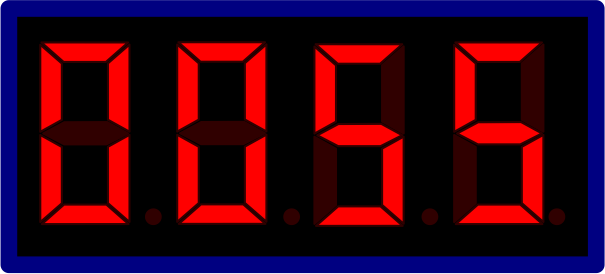
- Nacisnąć i długo przytrzymać klawisz Enter.
- Wprowadzić PIN 0055.
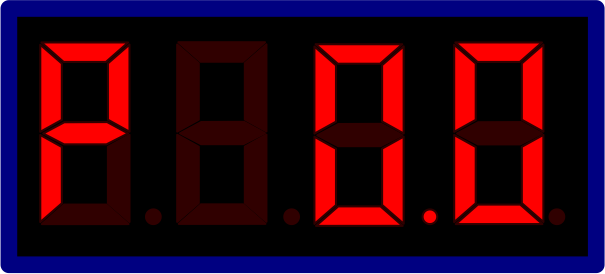
- Nacisnąć i długo przytrzymać klawisz Enter aż na wyświetlaczu ukaże się P 0.0.
- Poziom parametrów jest otwarty.
Zasadniczo na poziomie parametrów sygnały sterujące podnoszeniem i opuszczaniem nie działają, chyba że w odnośnym parametrze jest podana wskazówka, że podnoszenie/opuszczanie jest możliwe.
- Wybrać pożądany parametr klawiszami kierunkowymi i wykonać ustawienia.
Po wprowadzeniu błędnego kodu
Kod lub numer PIN można podać z błędem maksymalnie trzy razy po kolei. Po czwartym błędnym wprowadzeniu system LIS jest blokowany a na wyświetlaczu ukazuje się napis [no].
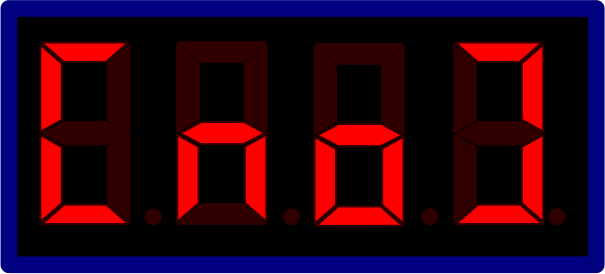
Wskazówka
System LIS działa nadal z ostatnimi wprowadzonymi wartościami. W celu odblokowania należy system LIS odesłać. W takim przypadku należy nawiązać kontakt z serwisem ABUS. Patrz „Serwis ABUS”.
Zmiana wartości
Dla niektórych parametrów na poziomie parametrów można zmieniać wartości. W tym celu należy najpierw zawsze wyświetlić aktualną wartość a następnie można ją zmienić. Aby uniknąć przypadkowych zmian, przed zmianą wartości należy wprowadzić kod 1443.
- Jeden z parametrów jest otwarty.
- Wyświetlana jest aktualna wartość.
- Nacisnąć i długo przytrzymać klawisz Enter aż na wyświetlaczu ukaże się napis „Code“.
- Wprowadzić kod 1443.
- Nacisnąć krótko klawisz Enter.
- Wprowadzić wartość.
- Nacisnąć krótko klawisz Enter.
- Na wyświetlaczu wyświetlane jest przez chwilę „SP“.
- Wartość została zapisana.
Zamykanie poziomu parametrów
Poziom parametrów należy opuszczać zawsze z parametrem P 9.9, aby wartości zostały zapisane a bezpiecznik przeciążeniowy został ponownie uaktywniony!
- Wybrać parametr P 9.9 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Poziom parametrów zostanie zamknięty.
Wskazania w trybie pracy
Tryb Standby
- Na wyświetlaczu przesuwa się belka od lewej do prawej strony.
Sygnał sterujący „Podnoszenie“:
- Na wyświetlaczu przesuwają się belki od lewego dolnego do prawego górnego rogu (rosnąca krzywa schodkowa).
Sygnał sterujący „Opuszczanie“:
- Na wyświetlaczu przesuwają się belki od lewego górnego do prawego dolnego rogu (opadająca krzywa schodkowa).
Przegląd parametrów
Wskazówka
Podane parametry znajdują się na drugim poziomie parametrów. Parametry P 5.0, P 5.01, P 5.4 wymagają specjalnego kodu i mogą być ustawiane tylko za zgodą firmy ABUS.
Trzeci poziom parametrów jest dostępny tylko dla firmy ABUS!
Parametr |
Zakres ustawiania/jednostka |
Nazwa |
Patrz |
|---|---|---|---|
P 0.0 |
0 t – 100 t |
Maksymalny udźwig |
|
P 0.1 |
0 t – 80 t |
Maksymalny udźwig mechanizmu podnoszenia 1 |
|
P 1.1 |
0 – 17 |
Typ silnika |
|
P 1.2 |
0 – 97, 999 |
Rezystancja uzwojenia |
|
P 1.3 |
Współczynnik korekcji prądu |
||
P 2.1 |
Ustawienie małej prędkości podnoszenia |
||
P 2.2 |
Ustawienie dużej prędkości podnoszenia |
||
P 2.3 |
Ustawianie z obciążeniem pomiarowym (Teach-In) |
||
P 2.4 |
Diagnostyka urządzenia |
||
P 3.0 |
W t |
Wskaźnik obciążenia |
|
P 3.1 |
W kW |
Moc pola wirującego |
|
P 3.2 |
W t |
Wskaźnik obciążenia przy wyłączonym bezpieczniku przeciążeniowym |
„P 3.2 Wskaźnik obciążenia przy wyłączonym bezpieczniku przeciążeniowym” |
P 3.3 |
W A |
Prąd silnika |
|
P 3.4 |
W V |
Napięcie sieciowe |
|
P 3.41 |
Analiza napięcia sieciowego |
||
P 4.0 |
0 % − 110 % |
Punkt przesterowania w funkcji obciążenia |
|
P 4.1 |
0 % − 110 % |
Punkt przesterowania bezpiecznika przeciążeniowego mechanizmu podnoszenia 1 |
„P 4.1 Punkt przesterowania bezpiecznika przeciążeniowego mechanizmu podnoszenia 1” |
P 4.2 |
0 % − 110 % |
Drugi punkt przesterowania w funkcji obciążenia |
|
P 4.3 |
Brak funkcji |
||
P 4.4 |
0, 1, 2 |
Współpraca z bliźniaczym mechanizmem podnoszenia |
|
P 5.0 |
300 ms – 460 ms |
Przedłużenie czasu pomiaru |
|
P 5.01 |
20 − 255 |
Czułość „nagły przyrost obciążenia“ |
|
P 5.1 |
W h |
Teoretyczny okres użytkowania |
|
P 5.2 |
W h |
Odczyt pamięci sumarycznej obciążenia |
|
P 5.3 |
Test w trakcie kontroli przed pierwszym uruchomieniem |
„P 5.3 Test w trakcie kontroli przed pierwszym uruchomieniem” |
|
P 5.4 |
12 – 30 |
Licznik impulsowy |
|
P 5.5 |
Kasowanie wszystkich wartości |
||
P 6.1 |
W h |
Wprowadzanie wartości początkowej |
|
P 6.2 |
W h |
Rzeczywisty okres użytkowania |
|
P 6.3 |
W h |
Liczba godzin pracy Ti |
|
P 6.4 |
W h |
Wprowadzenie teoretycznego okresu użytkowania |
|
P 6.5 |
Kasowanie pamięci sumarycznej obciążenia |
„P 6.5 Kasowanie wartości (włącznie z danymi pamięci sumarycznej obciążenia)” |
|
P 7.0 |
Dostęp do poziomu parametrów 3 |
||
P 9.9 |
Wyjście z poziomu parametrów |
Montaż i podłączanie
Dotyczy każdego, kto wykonuje prace przy suwnicy przed rozpoczęciem jej użytkowania.
Użytkownik dźwignicy jest odpowiedzialny za dobór i odpowiednie kwalifikacje personelu przeprowadzającego uruchomienie.
Przykłady odpowiednio wykwalifikowanych osób:
- Osoby posiadające obszerną wiedzę opartą na wykształceniu zawodowym w zakresie budowy maszyn oraz instalacji elektrycznych suwnic.
- Osoby posiadające wystarczające doświadczenie w zakresie eksploatacji, montażu i konserwacji dźwignic.
- Osoby dysponujące kompleksową znajomością odnośnych reguł techniki, dyrektyw i przepisów bezpieczeństwa, obowiązujących w kraju użytkowania dźwignicy.
- Osoby regularnie szkolone przez firmę ABUS.
ABUS nie odpowiada za szkody spowodowane wykonaniem uruchomienia niefachowo lub przez osoby nie mające odpowiednich kwalifikacji.
ABUS zaleca powierzenie wykonywania uruchomienia zespołowi monterskiemu firmy ABUS.
Podłączenie suwnicy z systemem LIS-SE
- Podłączyć zgodnie ze schematem ideowym.
Kontrola ustawienia fabrycznego
- Podnieść obciążenie pomiarowe.
- Porównać wartość wyświetlaną przez LIS-SE w parametrze P 3.0 z obciążeniem pomiarowym.
Jeżeli odchyłka przekracza 10 %, należy dopasować odpowiednie parametry!
W tym przypadku konieczne jest ustawienie z zastosowaniem obciążenia pomiarowego (Teach-In). Patrz „P 2.3 Ustawianie z obciążeniem pomiarowym (Teach-In)”.
Odczyt i ustawianie LIS-SE
Jeżeli system LIS-SE nie jest ustawiony fabrycznie lub konieczne jest dopasowanie ustawień, konieczne jest ustawienie odpowiednich parametrów.
P 0.0 Maksymalny udźwig
W tym parametrze należy wprowadzić maksymalny udźwig suwnicy.
Ponieważ nie ma to jednak wpływu na analizę wykonywaną przez LIS, nie jest tu konieczne żadne ustawianie.
- Wybrać parametr P 0.0 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Parametr jest otwarty.
- Wprowadzić maksymalny udźwig suwnicy klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Wartość została zapisana.
P 0.1 Maksymalny udźwig mechanizmu podnoszenia 1
W tym parametrze należy wprowadzić maksymalny udźwig mechanizmu podnoszenia.
W zakresie do 10 t maksymalny udźwig można ustawiać w krokach po 100 kg. W zakresie ponad 10 t maksymalny udźwig można ustawiać w krokach po 500 kg a w zakresie ponad 20 t maksymalny udźwig można ustawiać w krokach po 1 t.
- Wybrać parametr P 0.1 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Parametr jest otwarty.
- Wprowadzić maksymalny udźwig ,mechanizmu podnoszenia klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Wartość została zapisana.
P 1.1 Typ silnika
W tym parametrze ustawia się typ silnika. Dla silników ABUS zamieszczone są na następnych stronach tabele, z których można odczytać odnośny typ silnika. Odpowiednie numery można wybrać w parametrze.
- Wybrać parametr P 1.1 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Parametr jest otwarty.
- Wybrać typ silnika zgodnie z poniższymi tabelami.
- Odpowiedni numer typu silnika wybrać klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Wartość została zapisana.
Wskazówka
Po wybraniu typu silnika z tabeli nie trzeba ustawiać parametrów P 1.2 i P 1.3. Są one ustawiane automatycznie.
Jeżeli dany typ silnika nie występuje w tabeli, lub odpowiada numerowi 0:
- Wybrać 0 jako numer.
- Ustawić parametry P 1.2 i P 1.3. Patrz „P 1.2 rezystancja uzwojenia”.
Wybór typu silnika dla zakresu napięcia 3 (układ gwiazdy):
380 V – 415 V, 50 Hz // 440 V – 480 V, 60 Hz
Silnik podnoszenia |
Moduł przekładnika prądowego |
|||||||
|---|---|---|---|---|---|---|---|---|
Mechanizm podnoszenia |
Typ silnika Wprowadzenie P1.1 |
P [kW] 50 Hz 12/2-biegunowy |
IN [A] 12/2-biegunowy |
R [in Ohm] Wprowadzenie P1.2 |
Zakres pomiarowy |
IN [A] |
Współczynnik korekcji P 1.3 |
Numer artykułu |
Sinik innej marki |
0 |
Patrz tabliczka znamionowa |
zmierzyć |
Wybrać moduł przekładnika prądowego zgodny z prądem znamionowym i wprowadzić współczynnik korekcji dla odpowiedniego modułu przekładnika prądowego. |
||||
GM800 L.4 |
1 |
0,28/1,9 |
1,8/5,0 |
28,2/4,06 |
I |
8 |
306 |
9743 |
GM800 H.4 |
2 |
0,45/3,2 |
3,1/7,2 |
21,0/2,16 |
I |
8 |
306 |
9743 |
GM800 U.4 |
0 |
0,55/4,0 |
4,0/8,5 |
17,6/1,76 |
I |
8 |
306 |
9743 |
GM1000 L.6 |
3 |
0,45/3,0 |
2,4/7,7 |
18,6/2,16 |
I |
8 |
306 |
9743 |
GM1000 H.6 |
4 |
0,8/4,9 |
4,4/11,2 |
11,2/1,3 |
II |
16 |
613 |
9744 |
GM1000 U.6 |
0 |
0,9/6,0 |
4,6/13 |
10,2/1,05 |
II |
16 |
613 |
9744 |
GM2000 L.3 |
5 |
0,8/4,9 |
4,4/11,2 |
11,2/1,3 |
II |
16 |
613 |
9744 |
GM2000 H.3 |
6 |
1,1/7,6 |
5,1/15,9 |
8,65/0,79 |
II |
16 |
613 |
9744 |
GM3000 L.4 |
7 |
1,2/7,4 |
5,6/15,3 |
10,4/1,0 |
II |
16 |
613 |
9744 |
GM3000 H.4 |
8 |
1,9/12,3 |
8,2/22,9 |
6,65/0,51 |
III |
23 |
873 |
9745 |
GM5000 L.3 |
9 |
1,9/12,3 |
8,2/22,9 |
6,65/0,51 |
III |
23 |
873 |
9745 |
GM5000 H.3 |
10 |
2,9/18,8 |
12,2/34 |
3,97/0,27 |
IV |
36 |
1381 |
9746 |
GM6000 L |
11 |
2,9/18,8 |
12,2/34 |
3,97/0,27 |
IV |
36 |
1381 |
9746 |
GM7000 L |
13 |
2,4/16 |
11/29,5 |
4,48/0,42 |
IV |
36 |
1381 |
9746 |
GM7000 H |
14 |
4,8/32 |
22/59 |
2,24/0,212 |
V |
60 |
2344 |
9747 |
GM7000 M |
15 |
3/20 |
13,5/39,5 |
3,97/0,27 |
IV |
36 |
1381 |
9746 |
GM7000 U |
16 |
6/40 |
27/79 |
1,99/0,135 |
VI |
136 |
5169 |
19682 |
GM1000 H |
17 |
0,8/4,9 |
4,4/11,2 |
8,5/1,3 |
II |
16 |
613 |
9744 |
Wybór typu silnika dla zakresu napięcia 3 (układ trójkąta):
220 V – 240 V, 50 Hz // 255 V – 280 V, 60 Hz
Silnik podnoszenia |
Moduł przekładnika prądowego |
|||||||
|---|---|---|---|---|---|---|---|---|
Mechanizm podnoszenia |
Typ silnika Wprowadzenie P1.1 |
P [kW] 50 Hz 12/2-biegunowy |
IN [A] 12/2-biegunowy |
R [w omach] Wprowadzenie P1.2 |
Zakres pomiarowy |
IN [A] |
Współczynnik korekcji P 1.3 |
Numer artykułu |
Sinik innej marki |
0 |
Patrz tabliczka znamionowa |
zmierzyć |
Wybrać moduł przekładnika prądowego zgodny z prądem znamionowym i wprowadzić współczynnik korekcji odpowiedniego modułu przekładnika prądowego. |
||||
GM800 L.4 |
0 |
0,28/1,9 |
3,1/8,7 |
4,7/0,677 |
I |
8 |
306 |
9743 |
GM800 H.4 |
0 |
0,45/3,2 |
5,4/12,5 |
7/0,72 |
II |
16 |
613 |
9744 |
GM800 U.4 |
0 |
0,55/4,0 |
6,9/14,7 |
5,86/0,585 |
II |
16 |
613 |
9744 |
GM1000 L.6 |
0 |
0,45/3,0 |
4,2/12,8 |
6,15/0,707 |
II |
16 |
613 |
9744 |
GM1000 H.6 |
0 |
0,8/4,9 |
7,6/19,4 |
3,70/0,43 |
III |
23 |
873 |
9745 |
GM1000 U.6 |
0 |
0,9/6,0 |
8,0/22,5 |
3,4/0,35 |
III |
23 |
873 |
9745 |
GM2000 L.3 |
0 |
0,8/4,9 |
7,6/19,4 |
3,70/0,43 |
III |
23 |
873 |
9745 |
GM2000 H.3 |
0 |
1,1/7,6 |
8,8/27,5 |
2,9/0,26 |
IV |
36 |
1381 |
9746 |
GM3000 L.4 |
0 |
1,2/7,4 |
9,7/26,5 |
3,45/0,33 |
IV |
36 |
1381 |
9746 |
GM3000 H.4 |
0 |
1,9/12,3 |
14,2/39,7 |
22,2/0,17 |
IV |
36 |
1381 |
9746 |
GM5000 L.3 |
0 |
1,9/12,3 |
14,2/39,7 |
2,22/0,17 |
IV |
36 |
1381 |
9746 |
GM5000 H.3 |
0 |
2,9/18,8 |
21,1/59 |
1,31/0,09 |
V |
60 |
2344 |
9747 |
GM6000 L |
0 |
2,9/18,8 |
21,1/59 |
1,31/0,09 |
V |
60 |
2344 |
9747 |
GM7000 L |
0 |
2,4/16 |
19,1/51 |
1,49/0,141 |
V |
60 |
2344 |
9747 |
GM7000 H |
0 |
4,8/32 |
38,2/102 |
0,745/0,07 |
VI |
136 |
5169 |
19682 |
GM7000 M |
0 |
3/20 |
23,4/69 |
1,31/0,09 |
VI |
136 |
5169 |
19682 |
GM7000 U |
0 |
6/40 |
46,8/138 |
0,44/0,045 |
VI |
136 |
5169 |
19682 |
Wybór typu silnika dla zakresu napięcia 5 (układ gwiazdy):
460 V – 500 V, 50 Hz // 550 V – 600 V, 60 Hz
Silnik podnoszenia |
Moduł przekładnika prądowego |
|||||||
|---|---|---|---|---|---|---|---|---|
Mechanizm podnoszenia |
Typ silnika Wprowadzenie P1.1 |
P [kW] 50 Hz 12/2-biegunowy |
IN [A] 12/2-biegunowy |
R [w omach] Wprowadzenie P1.2 |
Zakres pomiarowy |
IN [A] |
Współczynnik korekcji P 1.3 |
Numer artykułu |
Sinik innej marki |
0 |
Patrz tabliczka znamionowa |
zmierzyć |
Wybrać moduł przekładnika prądowego zgodny z prądem znamionowym i wprowadzić współczynnik korekcji odpowiedniego modułu przekładnika prądowego. |
||||
GM800 L.4 |
0 |
0,28/1,9 |
1,5/4,1 |
20,3/2,9 |
I |
8 |
306 |
9743 |
GM800 H.4 |
0 |
0,45/3,2 |
2,6/6 |
25,4/2,59 |
I |
8 |
306 |
9743 |
GM800 U.4 |
0 |
0,55/4,0 |
3,3/7,1 |
26,1/2,5 |
I |
8 |
306 |
9743 |
GM1000 L.6 |
0 |
0,45/3,0 |
2,6/6,2 |
26,8/3,07 |
I |
8 |
306 |
9743 |
GM1000 H.6 |
0 |
0,8/4,9 |
3,7/9,3 |
15,45/1,94 |
II |
16 |
613 |
9744 |
GM1000 U.6 |
0 |
0,9/6,0 |
3,8/10,8 |
15,5/1,32 |
II |
16 |
613 |
9744 |
GM2000 L.3 |
0 |
0,8/4,9 |
3,7/9,3 |
15,45/1,97 |
II |
16 |
613 |
9744 |
GM2000 H.3 |
0 |
1,1/7,6 |
4,3/13,3 |
12,5/1,14 |
II |
16 |
613 |
9744 |
GM3000 L.4 |
0 |
1,2/7,4 |
4,7/12,7 |
15,8/1,46 |
II |
16 |
613 |
9744 |
GM3000 H.4 |
0 |
1,9/12,3 |
6,8/19,1 |
9,15/0,67 |
III |
23 |
873 |
9745 |
GM5000 L.3 |
0 |
1,9/12,3 |
6,8/19,1 |
9,15/0,67 |
III |
23 |
873 |
9745 |
GM5000 H.3 |
0 |
2,9/18,8 |
10,2/28,3 |
5,6/0,414 |
IV |
36 |
1381 |
9746 |
GM6000 L 3 |
0 |
2,9/18,8 |
10,2/28,3 |
5,6/0,414 |
IV |
36 |
1381 |
9746 |
GM7000 L |
0 |
2,4/16 |
9,2/24,6 |
6,15/0,64 |
IV |
36 |
1381 |
9746 |
GM7000 H |
0 |
4,8/32 |
18,4/49,2 |
3,075/0,32 |
V |
60 |
2344 |
9747 |
GM7000 M |
0 |
3/20 |
11,3/33 |
5,6/0,414 |
IV |
36 |
1381 |
9746 |
GM7000 U |
0 |
6/40 |
22/66 |
2,8/0,207 |
V |
60 |
2344 |
9747 |
Wybór typu silnika dla zakresu napięcia 1 (układ gwiazdy):
300 V – 335 V, 50 Hz // 360 V – 400 V, 60 Hz
Silnik podnoszenia |
Moduł przekładnika prądowego |
|||||||
|---|---|---|---|---|---|---|---|---|
Mechanizm podnoszenia |
Typ silnika Wprowadzenie P1.1 |
P [kW] 50 Hz 12/2-biegunowy |
I [A] 12/2-biegunowy |
R [w omach] Wprowadzenie P1.2 |
Zakres pomiarowy |
IN [A] |
Współczynnik korekcji P 1.3 |
Numer artykułu |
Sinik innej marki |
0 |
Patrz tabliczka znamionowa |
zmierzyć |
Wybrać moduł przekładnika prądowego zgodny z prądem znamionowym i wprowadzić współczynnik korekcji odpowiedniego modułu przekładnika prądowego. |
||||
GM800 L.4 |
0 |
0,34/2,3 |
2,3/8,3 |
8,9/1,28 |
I |
8 |
306 |
9743 |
GM800 H.4 |
0 |
0,54/3,8 |
3,9/9,1 |
13,3/1,35 |
II |
16 |
613 |
9744 |
GM800 U.4 |
0 |
0,66/4,8 |
5,0/10,7 |
11,1/1,08 |
II |
16 |
613 |
9744 |
GM1000 L.6 |
0 |
0,54/3,6 |
3/9,3 |
11,7/1,34 |
II |
16 |
613 |
9744 |
GM1000 H.6 |
0 |
0,96/5,9 |
5,5/14 |
7,08/0,82 |
II |
16 |
613 |
9744 |
GM1000 U.6 |
0 |
1,1/7,2 |
5,8/16,4 |
6,37/0,59 |
II |
16 |
613 |
9744 |
GM2000 L.3 |
0 |
0,96/5,9 |
5,5/14 |
7,08/0,82 |
II |
16 |
613 |
9744 |
GM2000 H.3 |
0 |
1,3/9,1 |
6,4/20 |
5,47/0,5 |
III |
23 |
873 |
9745 |
GM3000 L.4 |
0 |
1,44/8,9 |
6,7/18,3 |
6,65/0,59 |
III |
23 |
873 |
9745 |
GM3000 H.4 |
0 |
2,3/14,8 |
9,8/27,5 |
4,09/0,34 |
IV |
36 |
1381 |
9746 |
GM5000 L.3 |
0 |
2,3/14,8 |
9,8/27,5 |
4,09/0,34 |
IV |
36 |
1381 |
9746 |
GM5000 H.3 |
0 |
3,5/22,6 |
15,3/43 |
2,6/0,15 |
V |
60 |
2344 |
9747 |
GM6000 L 3 |
0 |
3,5/22,6 |
15,3/43 |
2,6/0,15 |
V |
60 |
2344 |
9747 |
GM7000 L |
0 |
2,9/19,2 |
11,6/31 |
2,79/0,268 |
IV |
36 |
1381 |
9746 |
GM7000 H |
0 |
5,8/38,4 |
23,2/62 |
1,4/0,134 |
V |
60 |
2344 |
9747 |
GM7000 M |
0 |
3,6/24 |
14,2/42 |
2,6/0,15 |
V |
60 |
2344 |
9747 |
GM7000 U |
0 |
7,2/48 |
28,4/84 |
1,3/0,075 |
VI |
136 |
5169 |
19682 |
Wybór typu silnika dla zakresu napięcia 1 (układ trójkąta):
175 V – 195 V, 50 Hz // 208 V – 230 V, 60 Hz
Silnik podnoszenia |
Moduł przekładnika prądowego |
|||||||
|---|---|---|---|---|---|---|---|---|
Mechanizm podnoszenia |
Typ silnika Wprowadzenie P1.1 |
P [kW] 50 Hz 12/2-biegunowy |
IN [A] 12/2-biegunowy |
R [w omach] Wprowadzenie P1.2 |
Zakres pomiarowy |
IN [A] |
Współczynnik korekcji p 1.3 |
Numer artykułu |
Sinik innej marki |
0 |
Patrz tabliczka znamionowa |
zmierzyć |
Wybrać moduł przekładnika prądowego zgodny z prądem znamionowym i wprowadzić współczynnik korekcji odpowiedniego modułu przekładnika prądowego. |
||||
GM800 L.4 |
0 |
0,34/2,3 |
4/10,9 |
2,95/0,42 |
II |
16 |
613 |
9744 |
GM800 H.4 |
0 |
0,54/3,8 |
6,7/15,7 |
4,4/0,45 |
II |
16 |
613 |
9744 |
GM800 U.4 |
0 |
0,66/4,8 |
8,7/18,5 |
3,7/0,36 |
III |
23 |
873 |
9745 |
GM1000 L.6 |
0 |
0,54/3,6 |
5,2/16 |
3,88/0,44 |
II |
16 |
613 |
9744 |
GM1000 H.6 |
0 |
0,96/5,9 |
9,5/24,2 |
2,33/0,27 |
III |
23 |
873 |
9745 |
GM1000 U.6 |
0 |
1,1/7,2 |
10,0/28,3 |
2,13/0,20 |
IV |
36 |
1381 |
9746 |
GM2000 L.3 |
0 |
0,96/5,9 |
9,5/24,2 |
2,33/0,27 |
III |
23 |
873 |
9745 |
GM2000 H.3 |
0 |
1,3/9,1 |
11,1/35 |
1,80/0,166 |
IV |
36 |
1381 |
9746 |
GM3000 L.4 |
0 |
1,44/8,9 |
11,6/31,7 |
2,22/0,196 |
IV |
36 |
1381 |
9746 |
GM3000 H.4 |
0 |
2,3/14,8 |
17/47,6 |
1,366/0,114 |
V |
60 |
2344 |
9747 |
GM5000 L.3 |
0 |
2,3/14,8 |
17/47,6 |
1,366/0,114 |
V |
60 |
2344 |
9747 |
GM5000 H.3 |
0 |
3,5/22,6 |
26,5/74 |
0,866/0,05 |
VI |
136 |
5169 |
|
GM6000 L 3 |
0 |
3,5/22,6 |
26,5/74 |
0,866/0,05 |
VI |
136 |
5169 |
|
GM7000 L |
0 |
2,9/19,2 |
20,1/54 |
0,93/0,09 |
V |
60 |
2344 |
9747 |
GM7000 H |
0 |
5,8/38,4 |
40,2/108 |
0,465/0,045 |
VI |
136 |
5169 |
19682 |
GM7000 M |
0 |
3,6/24 |
25/73 |
0,866/0,05 |
VI |
136 |
5169 |
19682 |
GM7000 U |
0 |
7,2/48 |
50/146 |
0,433/0,025 |
VI |
136 |
5169 |
19682 |
P 1.2 rezystancja uzwojenia
W tym parametrze wprowadzana jest oporność omowa uzwojenia dla małej i dużej prędkości podnoszenia. Rezystancja uzwojenia [w omach] jest mierzona bezpośrednio na silniku lub w sterowniku centralnym na styczniku K23.
Otworzyć/odczytać parametry:
- Wybrać parametr P 1.2 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Parametr jest otwarty.
- Zostanie wyświetlona wartość rezystancji uzwojenia dla małej prędkości podnoszenia.
- Nacisnąć krótko klawisz Enter.
- Zostanie wyświetlona wartość rezystancji uzwojenia dla dużej prędkości podnoszenia.
- Nacisnąć krótko klawisz Enter.
- Na wyświetlaczu ukaże się napis „└ - -ˮ.
- Nacisnąć krótko klawisz Enter.
- Zostanie wyświetlony jest parametr P 1.2.
Ustawianie parametru:
- Wybrać parametr P 1.2 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Parametr jest otwarty.
- Zostanie wyświetlona aktualna wartość rezystancji uzwojenia dla małej prędkości podnoszenia.
- Nacisnąć krótko klawisz Enter.
- Zostanie wyświetlona aktualna wartość rezystancji uzwojenia dla dużej prędkości podnoszenia.
- Nacisnąć krótko klawisz Enter.
- Na wyświetlaczu ukaże się napis „└ - -ˮ.
- Nacisnąć i długo przytrzymać klawisz Enter aż na wyświetlaczu ukaże się napis „Code“.
- Nacisnąć i długo przytrzymać klawisz Enter.
- Wprowadzić kod 1443.
- Nacisnąć krótko klawisz Enter.
- Klawiszami kierunkowymi wprowadzić pierwszą wartość uzwojenia [w omach] dla małej prędkości podnoszenia.
- Nacisnąć krótko klawisz Enter.
- Klawiszami kierunkowymi wprowadzić drugą wartość uzwojenia [w omach] dla dużej prędkości podnoszenia.
- Nacisnąć krótko klawisz Enter.
- Wartości zostały zapisane.
Współczynnik korekcji prądu P 1.3
W tym parametrze wprowadzany jest współczynnik korekcji dla modułów przekładnika prądowego ABUS. Wartości należy pobrać z poniższej tabeli.
Zakres pomiarowy |
W [A] moduł przekładnika prądowego |
Współczynnik korekcji |
Numer katalogowy |
|---|---|---|---|
0 |
3 |
0115 |
19683 |
I |
8 |
0306 |
9743 |
II |
16 |
0613 |
9744 |
III |
23 |
0873 |
9745 |
IV |
36 |
1381 |
9746 |
V |
60 |
2344 |
9747 |
VI |
136 |
5169 |
19682 |
- Wybrać parametr P 1.3 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Parametr jest otwarty.
- Wyświetlana jest aktualna wartość.
- Nacisnąć i długo przytrzymać klawisz Enter.
- Wprowadzić wartość z tabeli klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Wartość została zapisana.
P 2.1 Ustawienie małej prędkości podnoszenia
W tym parametrze można odczytać zapisane wartości małej prędkości podnoszenia lub wpisać nowe wartości.
Wskaźnik |
Liczba |
Znaczenie |
|---|---|---|
Last |
-1- |
Obciążenie pomiarowe przy pustym haku ładunkowym na małej prędkości podnoszenia. |
Po-r |
-1- |
Moc pola wirującego przy pustym haku ładunkowym na małej prędkości podnoszenia. |
Last |
-2- |
Obciążenie pomiarowe na małej prędkości podnoszenia. |
Po-r |
-2- |
Moc pola wirującego przy obciążeniu pomiarowym na małej prędkości podnoszenia. |
Odczyt wartości:
- Wybrać parametr P 2.1 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
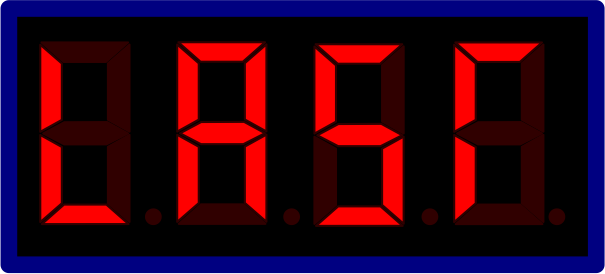
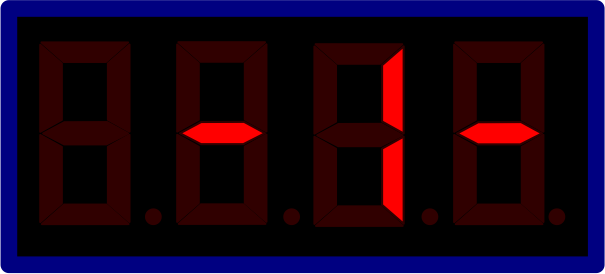
- Na wyświetlaczu wyświetlany jest napis „Last“ a następnie „-1-“.
- Nacisnąć krótko klawisz Enter.
- Wyświetlana jest zapisana wartość dla
„Last -1-”.
- Nacisnąć krótko klawisz Enter.
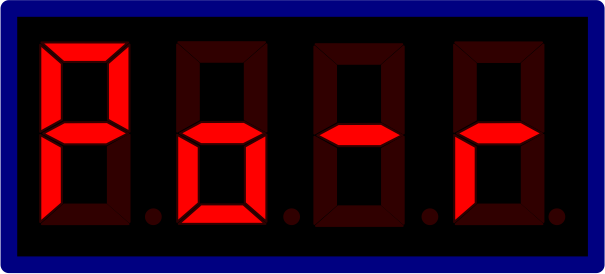
- Na wyświetlaczu wyświetlany jest napis „Po-r“ a następnie „-1-“.
- Nacisnąć krótko klawisz Enter.
- Wyświetlana jest zapisana wartość dla
„Po-r-1-”.
- Nacisnąć krótko klawisz Enter.
- Na wyświetlaczu wyświetlany jest napis „Last“ a następnie „-2-“.
- Nacisnąć krótko klawisz Enter.
- Wyświetlana jest zapisana wartość dla
„Last -2-”.
- Nacisnąć krótko klawisz Enter.
- Na wyświetlaczu wyświetlany jest napis „Po-r“ a następnie „-2-“.
- Nacisnąć krótko klawisz Enter.
- Wyświetlana jest zapisana wartość dla
„Po-r-2-”.
Wprowadzanie wartości:
- Wybrać parametr P 2.1 klawiszami kierunkowymi.
- Naciskać kolejno klawisz Enter aż ukaże się „└ - -“.
- Nacisnąć i długo przytrzymać klawisz Enter aż na wyświetlaczu ukaże się napis „Code“.
- Nacisnąć i długo przytrzymać klawisz Enter.
- Wprowadzić kod 1443.
- Nacisnąć krótko klawisz Enter.
- Na wyświetlaczu wyświetlany jest napis „Last“ a następnie „-1-“.
- Nacisnąć krótko klawisz Enter.
- Wprowadzić pożądaną wartość dla „Last -1-” klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Na wyświetlaczu wyświetlany jest napis „Po-r“ a następnie „-1-“.
- Nacisnąć krótko klawisz Enter.
- Wprowadzić pożądaną wartość dla „Po-r -1-” klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Na wyświetlaczu wyświetlany jest napis „Last“ a następnie „-2-“.
- Nacisnąć krótko klawisz Enter.
- Wprowadzić pożądaną wartość dla „Last -2-” klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Na wyświetlaczu wyświetlany jest napis „Po-r“ a następnie „-2-“.
- Nacisnąć krótko klawisz Enter.
- Wprowadzić pożądaną wartość dla „Po-r -2-” klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Zostanie wyświetlone P 2.1 a wartości zostaną zapisane.
P 2.2 Ustawienie dużej prędkości podnoszenia
W tym parametrze można odczytać zapisane wartości dużej prędkości podnoszenia lub wpisać nowe wartości.
Wskaźnik |
Liczba |
Znaczenie |
|---|---|---|
Last |
-1- |
Obciążenie pomiarowe przy pustym haku ładunkowym na dużej prędkości podnoszenia. |
Po-r |
-1- |
Moc pola wirującego przy pustym haku ładunkowym na dużej prędkości podnoszenia. |
Last |
-2- |
Obciążenie pomiarowe na dużej prędkości podnoszenia. |
Po-r |
-2- |
Moc pola wirującego przy obciążeniu pomiarowym na dużej prędkości podnoszenia. |
Odczyt wartości:
- Wybrać parametr P 2.2 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Na wyświetlaczu wyświetlany jest napis „Last“ a następnie „-1-“.
- Nacisnąć krótko klawisz Enter.
- Wyświetlana jest zapisana wartość dla
„Last -1-”.
- Nacisnąć krótko klawisz Enter.
- Na wyświetlaczu wyświetlany jest napis „Po-r“ a następnie „-1-“.
- Nacisnąć krótko klawisz Enter.
- Wyświetlana jest zapisana wartość dla
‚„Po-r-1-”.
- Nacisnąć krótko klawisz Enter.
- Na wyświetlaczu wyświetlany jest napis „Last“ a następnie „-2-“.
- Nacisnąć krótko klawisz Enter.
- Wyświetlana jest zapisana wartość dla
„Last -2-”.
- Nacisnąć krótko klawisz Enter.
- Na wyświetlaczu wyświetlany jest napis „Po-r“ a następnie „-2-“.
- Nacisnąć krótko klawisz Enter.
- Wyświetlana jest zapisana wartość dla
„Po-r-2-”.
Wprowadzanie wartości:
- Wybrać parametr P 2.2 klawiszami kierunkowymi.
- Naciskać kolejno klawisz Enter aż ukaże się „└ - -“.
- Nacisnąć i długo przytrzymać klawisz Enter aż na wyświetlaczu ukaże się napis „Code“.
- Nacisnąć i długo przytrzymać klawisz Enter.
- Wprowadzić kod 1443.
- Nacisnąć krótko klawisz Enter.
- Na wyświetlaczu wyświetlany jest napis „Last“ a następnie „-1-“.
- Nacisnąć krótko klawisz Enter.
- Wprowadzić pożądaną wartość dla „Last -1-” klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Na wyświetlaczu wyświetlany jest napis „Po-r“ a następnie „-1-“.
- Nacisnąć krótko klawisz Enter.
- Wprowadzić pożądaną wartość dla „Po-r -1-” klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Na wyświetlaczu wyświetlany jest napis „Last“ a następnie „-2-“.
- Nacisnąć krótko klawisz Enter.
- Wprowadzić pożądaną wartość dla „Last -2-” klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Na wyświetlaczu wyświetlany jest napis „Po-r“ a następnie „-2-“.
- Nacisnąć krótko klawisz Enter.
- Wprowadzić pożądaną wartość dla „Po-r -2-” klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Zostanie wyświetlone P 2.2 a wartości zostaną zapisane.
P 2.3 Ustawianie z obciążeniem pomiarowym (Teach-In)
W tym parametrze jest rejestrowana zgodnie z ustalonym cyklem moc pola wirującego dla małej i dużej prędkości podnoszenia. Cykl ten składa się z dwóch kroków. W pierwszym kroku wykonywany jest pomiar mocy pola wirującego przy pustym haku ładunkowym a w drugim - z obciążeniem pomiarowym. Na tej podstawie LIS-SE oblicza proporcjonalną funkcję (prostą obciążenia), na podstawie której w późniejszej eksploatacji z mocy pola wirującego obliczany jest aktualny ładunek.
Wszystkie kolejne kroki muszą być kompletnie wykonane, ponieważ w przeciwnym razie ustawienie nie będzie zakończone, co spowoduje komunikaty o błędzie!
Wskazówka
Do ustawiania z obciążeniem pomiarowym potrzebne jest obciążenie pomiarowe o znanym ciężarze. Obciążenie pomiarowe powinno odpowiadać 80 % maksymalnego udźwigu!
Obciążenie pomiarowe musi odpowiadać min. 40 % maksymalnego udźwigu. Jeżeli przy ustawianiu zastosowano obciążenie pomiarowe odpowiadające 40 % do 80 % maksymalnego udźwigu, należy to zaznaczyć w dzienniku kontrolnym!
Im obciążenie pomiarowe jest bliższe maksymalnemu udźwigowi, tym dokładniej wyświetlany jest ciężar ładunku.
Rada
Następnie wykonywane jest szereg pomiarów. Po każdym pomiarze można opuścić hak ładunkowy, aby zapewnić wystarczającą wysokość podnoszenia do następnego pomiaru.
Wprowadzić wartość obciążenia pomiarowego.
- Wybrać parametr P 2.3 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Parametr jest otwarty.
- Zostanie wyświetlony ładunek.
- Nacisnąć i przytrzymać wciśnięty klawisz Enter aż zostanie wyświetlone „0.000“.
- Wprowadzić wartość obciążenia pomiarowego klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- System LIS-SE wyświetli „Pro1“.
Zmierzyć moc pola wirującego bez obciążenia pomiarowego:
- Przy małej prędkości podnoszenia trzymać wciśnięty przycisk „Podnoszenie“ aż silnik podnoszenia wyłączy się samoczynnie.
- Został przeprowadzony pomiar mocy pola wirującego przy małej prędkości podnoszenia.
- System LIS-SE zapisał zmierzoną wartość.
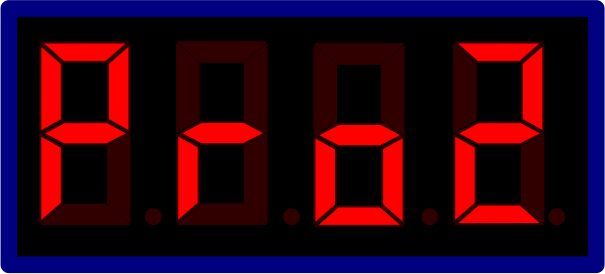
- Na wyświetlaczu wyświetlane jest „Pro2“.
- Przy dużej prędkości podnoszenia trzymać wciśnięty przycisk „Podnoszenie“ aż silnik podnoszenia wyłączy się samoczynnie.
- Został przeprowadzony pomiar mocy pola wirującego przy dużej prędkości podnoszenia.
- System LIS-SE zapisał zmierzoną wartość.
Zmierzyć moc pola wirującego z obciążeniem pomiarowym:
- Opuścić hak ładunkowy.
- Zawiesić obciążenie pomiarowe.
- Podnieść obciążenie pomiarowe tak, aby zwisało swobodnie.
- Przytrzymać klawisz Zatrzymanie awaryjne przez co najmniej 5 sek.
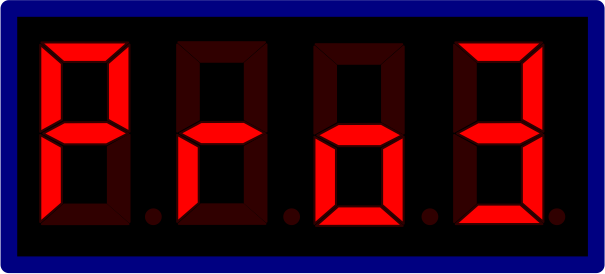
- System LIS-SE wyświetli „Pro3“.
- Przy małej prędkości podnoszenia trzymać wciśnięty przycisk „Podnoszenie“ aż silnik podnoszenia wyłączy się samoczynnie.
- Został przeprowadzony pomiar mocy pola wirującego przy małej prędkości podnoszenia, z obciążeniem pomiarowym.
- System LIS-SE zapisał zmierzoną wartość.
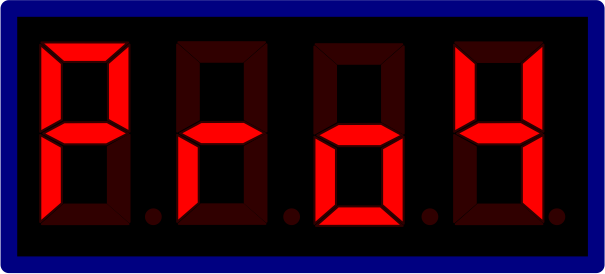
- System LIS-SE wyświetli „Pro4“.
- Przy dużej prędkości podnoszenia trzymać wciśnięty przycisk „Podnoszenie“ aż silnik podnoszenia wyłączy się samoczynnie.
- Został przeprowadzony pomiar mocy pola wirującego przy dużej prędkości podnoszenia, z obciążeniem pomiarowym.
- System LIS-SE zapisał zmierzoną wartość.
Wskazówka
System LIS-SE przełącza się na tryb pomiaru z obciążeniem pomiarowym a na wyświetlaczu ukaże się 0.000.
Kontrola wartości:
- Podnieść obciążenie pomiarowe i przy dużej prędkości podnoszenia trzymać wciśnięty przycisk „Podnoszenie“ aż silnik podnoszenia wyłączy się samoczynnie.
- Odłożyć obciążenie pomiarowe.
- Porównać wartość obciążenia pomiarowego ze wskazaniem w systemie LIS-SE.
Dopuszczalna jest odchyłka od tej wartości do ±10 %. W razie jej przekroczenia należy powtórzyć pomiar.
- Wywołać poziom parametrów.
- Wyjść z poziomu parametrów z parametrem P 9.9, aby potwierdzić ustawienia.
- Wcisnąć i przytrzymać przez ok. 2 sek. przycisk „Opuszczanie“, aby zakończyć ustawianie.
- Procedura Teach-In została zakończona a system LIS-SE jest gotowy do pracy.
P 2.4 Diagnostyka urządzenia
Tym parametrem można ręcznie wysterowywać przekaźniki systemu LIS-SE. Dodatkowo można testować sygnał sterujący na wejściach E1 do E7 i EA.
Wskazówka
Parametr dzieli się na 3 sekcje:
- Test przekaźników dla wyjść
- Test drugiego punktu przesterowania w funkcji obciążenia
- Test wejść E1 – E7, EAMechanizm podnoszenia nie podnosi ani nie opuszcza, gdy ten parametr jest aktywny!
- Wybrać parametr P 2.4 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Wyświetlany jest napis „Code“.
- Nacisnąć i długo przytrzymać klawisz Enter.
- Wprowadzić kod 1443.
- Nacisnąć krótko klawisz Enter.
- Parametr jest otwarty.
- Kolejne punkty przesterowania w tabeli wywoływać, kolejno naciskając Enter.
Na podstawie różnych punktów przesterowania podanych w tabeli można sprawdzić przekaźniki dla wyjść i wejść. Kontrola drugiego punktu przesterowania w funkcji obciążenia nie jest jeszcze możliwa.
Test przekaźników dla wyjść |
|||||||
|---|---|---|---|---|---|---|---|
Stan zestyków sterujących |
Wskaźnik na wyświetlaczu |
Uwaga |
Wskaźnik przypadku błędu |
||||
Punkt testowy |
Podnoszenie |
Opuszczanie |
Szybko |
Monitorowanie |
|||
- - 0 - |
0 |
0 |
0 |
0 |
0001 |
Wszystkie przekaźniki w pozycji spoczynkowej |
0000 |
- - 1 - |
1 |
0 |
0 |
0 |
1000 |
Wysterowany przekaźnik „Podnoszenia“ |
1001 |
- - 2 - |
0 |
1 |
0 |
0 |
0100 |
Wysterowany przekaźnik „Opuszczania“ |
0101 |
- - 3 - |
0 |
0 |
1 |
1 |
0011 |
Wysterowany przekaźnik „Szybko“ |
0010 |
Test drugiego punktu przesterowania w funkcji obciążenia |
|
|---|---|
- - 4 - |
Test dla drugiego punktu przesterowania w funkcji obciążenia:aktualnie nieaktywny! |
- - 5 - |
|
Test wejść E6/E2/E7/EA |
|||||||
|---|---|---|---|---|---|---|---|
Stan wejść |
Wskaźnik na wyświetlaczu |
Uwaga |
Wskaźnik przypadku błędu |
||||
Punkt testowy |
E6 |
E2 |
E7 |
EA |
|||
- - 6 - |
0 |
0 |
0 |
0 |
4000 |
Brak sygnału na wejściach Monitorowanie OK |
0000 |
1 |
0 |
0 |
0 |
0001 |
Sygnał na wejściu „Podnoszenie“ |
4000 |
|
0 |
1 |
0 |
0 |
0020 |
Sygnał na wejściu „Opuszczanie“ |
4000 |
|
1 |
0 |
1 |
1 |
0301 |
Sygnał na wejściu „Szybko/Podnoszenie“ |
4000 |
|
0 |
1 |
1 |
1 |
0320 |
Sygnał na wejściu „Szybko/Opuszczanie“ |
4000 |
|
Test wejść E5/E4/E3/E1 |
|||||||
|---|---|---|---|---|---|---|---|
Stan wejść |
Wskaźnik na wyświetlaczu |
Uwaga |
Wskaźnik przypadku błędu |
||||
Punkt testowy |
E5 |
E4 |
E3 |
E1 |
|||
- - 7 - |
Wejście E1 nieaktywne! |
||||||
Wejście E3 nieaktywne! |
|||||||
0 |
1 |
0 |
0 |
0700 |
Sygnał na wejściu E4 przeanalizowany (opcjonalnie – tylko przy dwóch wózkach w ruchu synchronicznym) |
0000 |
|
1 |
0 |
0 |
0 |
8000 |
Sygnał na wejściu E5 przeanalizowany (opcjonalnie – tylko przy dwóch wózkach w ruchu synchronicznym) |
0000 |
|
P 3.0 Wskaźnik obciążenia
W tym parametrze wyświetlana jest wartość [w t] ostatniego podnoszonego ładunku. Jest to możliwe tylko przy pracującym silniku. Po wyłączeniu silnika lub w trakcie opuszczania nadal jest wyświetlana ostatnia wyświetlona wartość. Przy ponownym podnoszeniu wskaźnik obciążenia aktualizuje się i wyświetla aktualną wartość ładunku. Dlatego w tym parametrze suwnica działa i może Podnosić/Opuszczać.
W tym parametrze bezpiecznik przeciążeniowy jest aktywny!
- Wybrać parametr P 3.0 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Parametr jest otwarty a na wyświetlaczu wyświetlany jest napis ABUS i przemiennie 00.00.
- Podnieść ładunek.
- Aktualna wartość podnoszonego ładunku jest wyświetlana przemiennie z napisem ABUS.
Na zakończenie należy ponownie wywołać poziom parametrów, aby wyjść t parametru:
- Nacisnąć i długo przytrzymać klawisz Enter aż na wyświetlaczu ukaże się
napis „Code“ lub
„P-nr“.
- Otworzyć poziom parametrów.
- Wyjść z poziomu parametrów przez P 9.9.
P 3.1 Moc pola wirującego
W tym parametrze można odczytać aktualną zmierzoną moc pola wirującego [w kW]. Pomiar może być wykonany podczas pracy silnika w trybie „Podnoszenie“. Po wyłączeniu silnika nadal jest wyświetlana ostatnia wyświetlona wartość aż do następnego pomiaru. Dlatego w tym parametrze suwnica działa i może Podnosić/Opuszczać.
W tym parametrze bezpiecznik przeciążeniowy jest nieaktywny!
- Wybrać parametr P 3.1 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Parametr jest otwarty i wyświetlana jest aktualna wartość.
Na zakończenie należy ponownie wywołać poziom parametrów, aby wyjść t parametru:
- Nacisnąć i długo przytrzymać klawisz Enter aż na wyświetlaczu ukaże się
napis „Code“ lub
„P-nr“.
- Otworzyć poziom parametrów.
- Wyjść z poziomu parametrów przez P 9.9.
P 3.2 Wskaźnik obciążenia przy wyłączonym bezpieczniku przeciążeniowym
Tak jak w parametrze P 3.0, bezpiecznik przeciążeniowy jest jednak nieaktywny. Mimo to w tym parametrze suwnica działa i może Podnosić/Opuszczać, ponieważ podnoszony ładunek może być mierzony tylko przy pracującym silniku.
- Wybrać parametr P 3.2 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Parametr jest otwarty a na wyświetlaczu wyświetlany jest napis ABUS i przemiennie 00.00.
- Podnieść ładunek.
- Aktualna wartość podnoszonego ładunku jest wyświetlana przemiennie z napisem ABUS.
Na zakończenie należy ponownie wywołać poziom parametrów, aby wyjść t parametru:
- Nacisnąć i długo przytrzymać klawisz Enter aż na wyświetlaczu ukaże się
napis „Code“ lub
„P-nr“.
- Otworzyć poziom parametrów.
- Wyjść z poziomu parametrów przez P 9.9.
P 3.3 Prąd silnika
W tym parametrze można odczytać prąd silnika [w A. Pomiar może być wykonany tylko podczas pracy silnika. Po wyłączeniu silnika nadal wskaźnik jest zatrzymywany aż do następnego pomiaru. Dlatego w tym parametrze suwnica działa i może Podnosić/Opuszczać.
- Wybrać parametr P 3.3 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Parametr jest otwarty a na wyświetlaczu wyświetlany jest napis 00.00.
- Nacisnąć przycisk „Podnoszenie“ lub „Opuszczanie“.
- Wyświetlana jest aktualna wartość.
Na zakończenie należy ponownie wywołać poziom parametrów, aby wyjść t parametru:
- Nacisnąć i długo przytrzymać klawisz Enter aż na wyświetlaczu ukaże się
napis „Code“ lub
„P-nr“. - Otworzyć poziom parametrów.
- Wyjść z poziomu parametrów przez P 9.9.
P 3.4 Napięcie sieciowe
W tym parametrze można odczytać napięcie sieciowe [w V. Po wyłączeniu silnika nadal wskaźnik jest zatrzymywany aż do następnego pomiaru. Dlatego w tym parametrze suwnica działa i może Podnosić/Opuszczać.
- Wybrać parametr P 3.4 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Parametr jest otwarty i wyświetlana jest aktualna wartość.
Na zakończenie należy ponownie wywołać poziom parametrów, aby wyjść t parametru:
- Nacisnąć i długo przytrzymać klawisz Enter aż na wyświetlaczu ukaże się
napis „Code“ lub
„P-nr“.
- Otworzyć poziom parametrów.
- Wyjść z poziomu parametrów przez P 9.9.
P 3.41 Analiza napięcia sieciowego
Ten parametr służy do łatwej i szybkiej diagnostyki i pomiarów podczas startu dużej prędkości podnoszenia. Pomiar jest wykonywany podczas pracy silnika i dlatego w tym parametrze suwnica działa i może Podnosić/Opuszczać.
W trakcie pomiaru suwnica powinna być ustawiona jak najdalej od zasilania prądowego szynoprzewodu, aby pomiar uwzględnia także spadek napięcia na szynoprzewodzie.
Łącznie mierzone jest 10 wartości napięcia sieciowego [w V]. Napięcie jest mierzone co 50 ms podczas startu dużej prędkości podnoszenia.
- Suwnicę ustawić jak najdalej od zasilania prądowego szynoprzewodu.
- Zawiesić obciążenie pomiarowe.
- Podnosić obciążenie pomiarowe przez 2 sek. z małą prędkością podnoszenia a następnie przełączyć na dużą prędkość podnoszenia przez co najmniej 2 sek.
- Wybrać parametr P 3.41 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Parametr jest otwarty.
- Wyświetlana jest pierwsza wartość.
- Aby przejść do następnej wartości, nacisnąć krótko klawisz Enter.
Wartość |
|
|---|---|
1 |
Napięcie sieciowe, zmierzone przy małej prędkości podnoszenia 50 ms przed przełączeniem na dużą szybkość podnoszenia. |
2 |
Napięcie sieciowe zmierzone w momencie przełączenia z małej na dużą prędkość podnoszenia. |
3 do 10 |
Napięcie sieciowe, mierzone potem w odstępach co 50 ms. |
Przy całkowitym napięciu 400 V zmierzone wartości według specyfikacji mogą się różnić maks. o -6,5 %. Te wartości nie mogą niższe!
Na zakończenie należy ponownie wywołać poziom parametrów, aby wyjść t parametru:
- Nacisnąć i długo przytrzymać klawisz Enter aż na wyświetlaczu ukaże się
napis „Code“ lub
„P-nr“. - Otworzyć poziom parametrów.
- Wyjść z poziomu parametrów przez P 9.9.
- Odłożyć obciążenie pomiarowe.
P 4.0 Punkt przesterowania w funkcji obciążenia
W tym parametrze punkt przesterowania w funkcji obciążenia jest ustawiany w zakresie od 0 % do 110 % maksymalnego udźwigu. Tę wartość można ustawiać w krokach po 2 %.
Punkt przesterowania w funkcji obciążenia jest uaktywniany przez wysterowanie wejścia EA w systemie LIS-SE. W ten sposób można realizować np. zakres obciążeń częściowych (zredukowany maksymalny udźwig belki głównej, np. na krawędzi), wysterowywany wyłącznikiem z dźwignią krzyżową.
- Wybrać parametr P 4.0 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Ustawić wartość w zakresie od 0 % do 110 % maksymalnego udźwigu.
- Nacisnąć krótko klawisz Enter.
- Wartość zostaje zapisana.
P 4.1 Punkt przesterowania bezpiecznika przeciążeniowego mechanizmu podnoszenia 1
W tym parametrze można ustawić punkt przesterowania w funkcji obciążenia w zakresie od 0 % do 110 % maksymalnego udźwigu. Tę wartość można ustawiać w krokach po 2 %.
Ten punkt przesterowania jest uaktywniany przez niewysterowanie wejścia EA w systemie LIS-SE.
- Wybrać parametr P 4.1 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Ustawić wartość w zakresie od 0 % do 110 % maksymalnego udźwigu.
- Nacisnąć krótko klawisz Enter.
- Wartość zostaje zapisana.
P 4.2 Drugi punkt przesterowania w funkcji obciążenia
W tym parametrze można ustawić drugi punkt przesterowania w funkcji obciążenia w zakresie od 0 % do 110 % maksymalnego udźwigu. Tę wartość można ustawiać w krokach po 2 %.
Drugi punkt przesterowania w funkcji obciążenia załącza przekaźnik modułu przekładnika prądowego, wskutek czego np. klakson może wyprowadzić sygnał ostrzegawczy w razie przekroczenia 100 % maksymalnego udźwigu.
- Wybrać parametr P 4.2 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Parametr jest otwarty.
- Ustawić wartość w zakresie od 0 % do 110 % maksymalnego udźwigu.
- Nacisnąć krótko klawisz Enter.
- Wartość została zapisana.
P 4.3 Brak funkcji
Ten parametr nie ma aktualnie żadnej funkcji i dlatego może być pominięty.
P 4.4 Współpraca z bliźniaczym mechanizmem podnoszenia
Za pomocą tego parametru ustawia się opóźnione włączanie mechanizmów podnoszenia, aby zapobiec jednoczesnemu przepływowi dużego prądu rozruchowego silników mechanizmów podnoszenia. Parametr ten może przyjmować wartości 0, 1 i 2.
Wartość |
Znaczenie |
|---|---|
0 |
Duża prędkość podnoszenia bez dodatkowego opóźnienia |
1 |
Opóźnienie 0,5 sek. |
2 |
Opóźnienie 1 sek. |
- Wybrać parametr P 4.4 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Parametr jest otwarty.
- Nacisnąć i długo przytrzymać klawisz Enter aż na wyświetlaczu ukaże się napis „Code“.
- Nacisnąć i długo przytrzymać klawisz Enter.
- Wprowadzić kod 1443.
- Zależnie od zastosowania wybrać klawiszami kierunkowymi następujące ustawienie:
Tryb pracy |
Urządzenie 1 |
Urządzenie 2 |
|---|---|---|
1 Mechanizm podnoszenia |
0 |
- - - |
2 Równoległe mechanizmy podnoszenia |
1 |
1 |
Współpraca z bliźniaczym mechanizmem podnoszenia |
1 |
2 |
- Nacisnąć krótko klawisz Enter.
- Wprowadzona wartość jest zapisana.
P 5.0 Przedłużenie czasu pomiaru
Tym parametrem można przedłużyć czas pomiaru w czasie rozruchu silników. Może to być konieczne np. z powodu zbyt niskiego napięcia sieciowego, ponieważ prąd rozruchowy przepływa przez czas dłuższy niż 300 ms. W tym przypadku po 300 ms ze względu na duży prąd rozruchowy zostałoby stwierdzone przeciążenie, które jednak nie jest przeciążeniem, lecz zostało wyzwolone wskutek braku momentu obrotowego silnika spowodowanego za niskim napięciem sieciowym.
Wskazówka
Nastawa standardowa: 300 ms
Czas pomiaru można przedłużyć do maks. 460 ms.
Dostęp do tego parametru wymaga specjalnego kodu! Jeżeli konieczne jest przedłużenie czasu pomiaru, należy skontaktować się z serwisem ABUS. Patrz „Serwis ABUS”.
- Wybrać parametr P 5.0 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Parametr jest otwarty.
- Wyświetlana jest aktualna wartość.
- Nacisnąć i długo przytrzymać klawisz Enter aż na wyświetlaczu ukaże się napis „Code“.
- Nacisnąć i długo przytrzymać klawisz Enter.
- Wprowadzić kod
- Nacisnąć krótko klawisz Enter.
- Wprowadzić wartość klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Wartość została zapisana.
P 5.01 Czułość „nagły przyrost obciążenia“
Tym parametrem można ustawić czułość reakcji mechanizmu podnoszenia na zryw ładunku. W razie zerwania zrywu mechanizm podnoszenia przełącza się z dużej na małą prędkość podnoszenia do momentu ustania nagłego przyrostu obciążenia.
Ta wartość nie ma miana i może być ustawiona w zakresie od 20 do 255. 20 oznacza bardzo wysoką czułość a 255 czułość zerową.
Wskazówka
Dostęp do tego parametru wymaga specjalnego kodu! Jeżeli konieczne jest ustawienie nagłego przyrostu obciążenia, należy skontaktować się z serwisem ABUS. Patrz „Serwis ABUS”.
- Wybrać parametr P 5.01 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Parametr jest otwarty.
- Wyświetlana jest aktualna wartość.
- Nacisnąć i długo przytrzymać klawisz Enter aż na wyświetlaczu ukaże się napis „Code“.
- Nacisnąć i długo przytrzymać klawisz Enter.
- Wprowadzić kod
- Nacisnąć krótko klawisz Enter.
- Wprowadzić wartość klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Wartość została zapisana.
P 5.1 Teoretyczny okres użytkowania
Ten parametr wyświetla godziny pracy pod pełnym obciążeniem dla klasyfikacji mechanizmu podnoszenia wg normy FEM.
Jeżeli pamięć sumaryczna obciążenia jest nieaktywna, wyświetlane jest 0000.
Klasyfikacja wg normy FEM |
Godziny pracy pod pełnym obciążeniem |
|
|---|---|---|
1Dm |
M1 |
100 |
1Cm |
M2 |
200 |
1Bm |
M3 |
400 |
1Am |
M4 |
800 |
2m |
M5 |
1600 |
3m |
M6 |
3200 |
4m |
M7 |
6300 |
5m |
M8 |
12500 |
- Wybrać parametr P 5.1 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Parametr jest otwarty i wyświetlana jest aktualna wartość.
- Nacisnąć krótko klawisz Enter.
- Na wyświetlaczu ukaże się P 5.1.
P 5.2 Pamięć sumaryczna obciążenia
W tym parametrze można odczytać dane z pamięci sumarycznej obciążenia.
Ten parametr można wywołać z poziomu parametrów lub bezpośrednio ze wskaźnika w trybie pracy. Patrz „Otwieranie poziomu parametrów“.
Pamięć sumaryczna obciążenia zawiera łącznie 6 wartości.
Wartość |
Znaczenie |
|---|---|
1 |
Teoretyczny okres użytkowania D |
2 |
Rzeczywisty okres użytkowania |
3 |
Współczynnik zakresu obciążenia Kmi |
4 |
Liczba godzin pracy Ti |
5 |
Pozostały okres użytkowania |
6 |
Wartość początkowa |
- Nacisnąć i długo przytrzymać klawisz Enter aż na wyświetlaczu ukaże się napis „Code“.
- Nacisnąć i długo przytrzymać klawisz Enter.
- Wprowadzić kod 2223.
- Nacisnąć krótko klawisz Enter.
- Pamięć sumaryczna obciążenia wyświetli pierwszą wartość.
- Aby przejść do następnej wartości, nacisnąć krótko klawisz Enter.
- Nacisnąć i przytrzymać klawisz Enter, aby wyjść z pamięci sumarycznej obciążenia.
- System LIS znajduje się w trybie pracy.
P 5.3 Test w trakcie kontroli przed pierwszym uruchomieniem
Tym parametrem można ręcznie wysterowywać przekaźniki wyjść systemu LIS-SE.
Wskazówka
Ta funkcja jest w typowym przypadku wykorzystywana do kontroli przed pierwszym uruchomieniem przez rzeczoznawcę.
W tym parametrze bezpiecznik przeciążeniowy jest nieaktywny! Po 45 minutach parametr zamyka się automatycznie i bezpiecznik przeciążeniowy staje się ponownie aktywny.
Wskaźnik na wyświetlaczu |
Funkcja |
|---|---|
1 |
Podnoszenie i opuszczanie jest niemożliwe |
2 |
Możliwe jest powolne Podnoszenie/Opuszczanie |
3 |
Możliwe jest powolne i szybkie Podnoszenie/Opuszczanie |
4 |
Możliwe jest powolne i szybkie Podnoszenie/Opuszczanie Drugi punkt przesterowania w funkcji obciążenia jest zmostkowany |
5 |
Niewykorzystany |
- Wywołać parametr P 5.3 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Parametr jest otwarty i wyświetlana jest pierwsza wartość z tabeli.
- Nacisnąć krótko klawisz Enter, aby przełączać między wartościami.
- Sprawdzić funkcje.
- Nacisnąć i długo przytrzymać klawisz Enter.
- Na wyświetlaczu ukaże się P 5.3.
P 5.4 Licznik impulsowy
Wskazówka
Dostęp do tego parametru wymaga specjalnego kodu! Jeżeli konieczne jest ustawienie licznika impulsowego, należy skontaktować się z serwisem ABUS. Patrz „Serwis ABUS”.
Nastawa standardowa: 16
- Wybrać parametr P 5.4 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Parametr jest otwarty.
- Wyświetlana jest aktualna liczba.
- Nacisnąć i długo przytrzymać klawisz Enter aż na wyświetlaczu ukaże się napis „Code“.
- Nacisnąć i długo przytrzymać klawisz Enter.
- Wprowadzić kod
- Nacisnąć krótko klawisz Enter.
- Wybrać liczbę klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Liczba została zapisana.
P 5.5 Kasowanie wartości
W tym parametrze kasowane są wszystkie wartości z wyjątkiem danych pamięci sumarycznej obciążenia.
- Wywołać parametr P 5.5 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Wyświetlany jest napis „Code“.
- Nacisnąć i długo przytrzymać klawisz Enter.
- Wprowadzić kod 1443.
- Nacisnąć krótko klawisz Enter.
- Na wyświetlaczu ukaże się migający napis „LOE“.
- Nacisnąć przycisk Enter i przytrzymać wciśnięty.
- Wszystkie wartości z wyjątkiem danych z pamięci sumarycznej obciążenia zostaną skasowane!
P 6.1 Wartość początkowa
W tym parametrze można wprowadzić wartość początkową [w h], która zostanie odjęta przy obliczaniu pozostałego okresu użytkowania od teoretycznej liczby godzin pod pełnym obciążeniem. Ponadto wartość początkowa podaje liczbę godzin pracy pod pełnym obciążeniem, już wykorzystanych przez mechanizm podnoszenia.
Ten parametr jest wykorzystywany np. w razie zastosowania nowego systemu LIS-SE do istniejącego mechanizmu podnoszenia.
Poziom |
|
|---|---|
1 |
Wskaźnik zapisanej wartości początkowej |
2 |
Wprowadzanie nowej wartości początkowej |
- Wybrać parametr P 6.1 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Parametr jest otwarty a na wyświetlaczu wyświetlany jest przez chwilę napis „STA“.
- Wyświetlana jest aktualna wartość początkowa.
- Nacisnąć i długo przytrzymać klawisz Enter aż na wyświetlaczu ukaże się napis „Code“.
- Nacisnąć i długo przytrzymać klawisz Enter.
- Wprowadzić kod 1443.
- Nacisnąć krótko klawisz Enter.
- Wprowadzić wartość początkową klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Wartość początkowa została zapisana.
P 6.2 Rzeczywisty okres użytkowania S
Ten parametr wyświetla rzeczywisty okres użytkowania [w h].
- Wybrać parametr P 6.2 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Parametr jest otwarty i wyświetlana jest aktualna wartość.
- Nacisnąć krótko klawisz Enter.
- Na wyświetlaczu ukaże się P 6.2.
P 6.3 Liczba godzin pracy Ti
Ten parametr wyświetla liczbę godzin pracy [w h].
- Wybrać parametr P 6.3 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Parametr jest otwarty i wyświetlana jest aktualna wartość.
- Nacisnąć krótko klawisz Enter.
- Na wyświetlaczu ukaże się P 6.3.
P 6.4 Wprowadzenie teoretycznego okresu użytkowania
Tym parametrem ustalany jest teoretyczny okres użytkowania na podstawie klasyfikacji wg normy FEM oraz jest uaktywniana pamięć sumaryczna obciążenia.
Jeżeli pamięć sumaryczna obciążenia jest nieaktywna, wyświetlane jest 0000.
Wskazówka
Pamięć sumaryczna obciążenia może być uaktywniana tylko przez firmę ABUS. Jeżeli konieczne jest uaktywnienie pamięci sumarycznej obciążenia, należy skontaktować się z serwisem ABUS. Patrz „Serwis ABUS”.
Klasyfikacja wg normy FEM |
Godziny pracy pod pełnym obciążeniem |
|
|---|---|---|
1Dm |
M1 |
100 |
1Cm |
M2 |
200 |
1Bm |
M3 |
400 |
1Am |
M4 |
800 |
2m |
M5 |
1600 |
3m |
M6 |
3200 |
4m |
M7 |
6300 |
5m |
M8 |
12500 |
- Wybrać parametr P 6.4 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Parametr jest otwarty.
- Klawiszami kierunkowymi wprowadzić teoretyczny okres użytkowania zgodnie z klasyfikacją wg normy FEM.
- Nacisnąć krótko klawisz Enter.
- Wartość została zapisana.
P 6.5 Kasowanie wartości (włącznie z danymi pamięci sumarycznej obciążenia)
Tym parametrem kasowane są wszystkie wartości włącznie z danymi z pamięci sumarycznej obciążenia. Wymaga to specjalnego kodu!
Wskazówka
Pamięć sumaryczna obciążenia może być skasowana tylko za pomocą specjalnego kodu. Jeżeli konieczne jest skasowanie, należy skontaktować się z serwisem ABUS. Patrz „Serwis ABUS”.
- Wywołać parametr P 6.5 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Wyświetlany jest napis „Code“.
- Nacisnąć i długo przytrzymać klawisz Enter.
- Wprowadzić kod
- Nacisnąć krótko klawisz Enter.
- Wszystkie wartości wraz z danymi z pamięci sumarycznej obciążenia zostaną skasowane!
P 7.0 Wprowadzanie hasła dostępu do poziomu parametrów 3
Dostępne tylko dla firmy ABUS!
P 9.9 Wyjście z poziomu parametrów
Poziom parametrów należy opuszczać zawsze z parametrem P 9.9, aby wartości zostały zapisane a bezpiecznik przeciążeniowy został ponownie uaktywniony!
- Wybrać parametr P 9.9 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Poziom parametrów zostanie zamknięty.
Konserwacja
Dotyczy każdej osoby, która wykonuje prace związane z konserwacją, naprawami lub przebudową dźwignicy.
Użytkownik dźwignicy jest odpowiedzialny za dobór i odpowiednie kwalifikacje personelu utrzymania ruchu.
Przykłady odpowiednio wykwalifikowanych osób:
- Osoby posiadające obszerną wiedzę opartą na wykształceniu zawodowym w zakresie budowy maszyn oraz elektrycznych instalacji suwnic.
- Osoby posiadające wystarczające doświadczenie w zakresie eksploatacji, montażu i konserwacji dźwignic.
- Osoby dysponujące kompleksową znajomością odnośnych reguł techniki, dyrektyw i przepisów bezpieczeństwa, obowiązujących w kraju użytkowania dźwignicy.
- Osoby regularnie szkolone przez firmę ABUS.
ABUS nie odpowiada za szkody spowodowane wykonaniem konserwacji niefachowo lub przez osoby nie mające odpowiednich kwalifikacji.
ABUS zaleca powierzenie wykonywania konserwacji serwisowi firmy ABUS.
Zasady bezpieczeństwa przy konserwacji
Podczas wykonywania wszelkich prac związanych z technicznym utrzymaniem suwnicy z systemem LIS należy przestrzegać następujących zasad bezpieczeństwa:
- Wyłączyć wyłącznik zasilania sieciowego. Zabezpieczyć wyłącznik przed przypadkowym włączeniem.
- Wtyczkę odłącznika sieci wyciągnąć z gniazda wtykowego skrzynki styczników suwnicy. Wtyczkę zabezpieczyć kłódką, żeby uniemożliwić przypadkowe wetknięcie.
- Używać odpowiedniego pomostu roboczego i zabezpieczenia przed upadkiem.
- Ogrodzić w wystarczającej odległości obszar wokół pomostu roboczego.
- Dodatkowe suwnice pracujące na tym samym torze jezdnym lub suwnice pracujące nad lub pod konserwowaną suwnicą wyłączyć za pomocą tej suwnicy. Zabezpieczyć wyłącznik przed przypadkowym włączeniem. W przeciwnym razie inne suwnice mogłyby wywrócić platformę podnoszoną lub uderzyć w naprawianą suwnicę.
- Poinformować osoby przebywające w pobliżu o wykonywaniu naprawy.
- Prace na instalacji elektrycznej suwnicy mogą być wykonywane tylko przez wykwalifikowanych elektryków!
- Także po użyciu przycisku zatrzymania awaryjnego w skrzynce styczników występują nadal wysokie napięcia, które mogą spowodować śmierć.
Usuwanie błędów w systemie LIS-SE
Jeżeli system LS-SE nie działa lub działa niezgodnie z oczekiwaniem, przyczyną może być zakłócenie systemu LIS-SE.
Komunikaty o błędach
W razie zakłóceń w systemie LIS-SE:
Zakłócenia systemu LIS-SE są sygnalizowane przez komunikaty o błędach na wyświetlaczu.
Komunikaty o błędach |
Błąd |
Sposób usunięcia |
|---|---|---|
Err 1 |
Współczynnik korekcji prądu nie został wprowadzony. |
W parametrze P 1.3 wprowadzić współczynnik korekcji prądu. |
Err 2 |
Maksymalny udźwig nie został wprowadzony. |
W parametrze P 0.1 wprowadzić maksymalny udźwig. |
Err 3 |
System LIS-SE nie jest ustawiony. |
Ustawianie z obciążeniem pomiarowym (P 2.3) |
Err 6 |
Jest wyświetlane w parametrze P 2.3 przy zbyt małym obciążeniu pomiarowym albo w razie błędów w ustawianiu i podłączeniu. |
Zwiększyć obciążenie pomiarowe do minimum 40 % maksymalnego udźwigu i powtórzyć ustawienie z obciążeniem pomiarowym (P 2.3). |
Err 7 |
Ustawienia zostały wykonane nieprawidłowo, ponieważ np. przycisk Podnoszenie w trybie Teach-In w P 2.3 został puszczony przed zakończeniem pomiaru. |
Powtórzyć ustawienia. |
Err 8 |
Błąd przy zapisie danych |
Wymienić system LIS-SE. |
Err 9 |
Błąd przy odczycie danych |
Przytrzymać wciśnięty klawisz Enter aż zniknie komunikat o błędzie. W przeciwnym razie wymienić system LIS-SE. |
[ no ] |
4-krotnie wprowadzono błędny PIN lub kod. |
Zwrócić się do serwisu ABUS o formularz zwrotu i odesłać do odblokowania. |
− − 17 |
Zadziałał licznik impulsowy. |
Przytrzymać wciśnięty klawisz Opuszczanie przez co najmniej 3 sek. |
U_I |
Obliczona moc pola wirującego jest mniejsza niż 10 W. |
Uszkodzone styczniki |
Błąd oprzewodowania |
||
Sprawdzanie ustawień |
||
Brak napięcia na wejściu 1 L01 |
||
00.00 |
Wyłączenie przeciążeniowe lub licznik impulsowy, jeżeli bez komunikatu wzywającego do skwitowania opuszczania napięcie zostało wyłączone i z powrotem włączone. |
Przytrzymać wciśnięty klawisz Opuszczanie przez co najmniej 3 sek. |
Przeciążenie migające 1 raz na 1 sek. |
Przeciążenie podniesione |
Odłożyć ładunek i zredukować jego ciężar. |
Zadziałało wyłączenie przeciążeniowe mimo że przeciążenie nie zostało podniesione. |
Zużyte styczniki |
|
Spadek napięcia |
||
Za słabe parametry sieci zasilającej. |
||
Za duży prąd rozruchowy. |
||
Nie puszcza hamulec |
||
Ustawiony błędny typ silnika |
Komunikaty o błędach |
Błąd |
Sposób usunięcia |
|---|---|---|
- - H2 |
Wyłączenie mechanizmu podnoszenia w ruchu synchronicznym, np. po dojściu do wyłącznika granicznego, z powodu nierównej długości zawiesi, asymetrycznych punktów podnoszenia lub przeciążenia jednego z mechanizmów podnoszenia. |
Jeżeli tak nie jest: sprawdzić sygnały do wejścia E5. |
Test nie OK |
Błąd funkcji systemu LIS-SE |
Zwrócić się do serwisu ABUS o formularz zwrotu i odesłać. |
Wyłączenie przy małej prędkości podnoszenia ze wskaźnikiem przeciążenia (miga 1 raz na 1 sek.) |
Spadek napięcia. |
Odczytać P 3.41. Sprawdzić i w razie potrzeby wzmocnić sieć zasilającą. Sprawdzić styczniki główne. |
Wartość powyżej 110% udźwigu (miga 1 raz na 1 sek.) |
Przeciążenie |
Opuścić ładunek. |
Wartość miga 2 razy na 1 sek. |
Wskaźnik prądu silnika Wyłączenie stycznika głównego przez 60 sek. |
Silnik zahamowany mechanicznie, np. przez hamulec, który nie puszcza, blokującą przekładnię lub uszkodzone łożysko kulkowe, uszkodzone styczniki, poluzowane złącze, uszkodzony odbierak prądu. |
Wyświetlacz ciemny |
Zanik napięcia roboczego wyświetlacza. |
Uszkodzenie zasilacza sieciowego systemu LIS-SE. |
Wymiana systemu LIS-SE
W razie uszkodzenia system LIS należy wymienić.
Wskazówka
Przy wymianie systemu LIS zwrócić uwagę na napięcie robocze suwnicy i systemu LIS i porównać je!
Nieprawidłowe napięcie robocze może spowodować uszkodzenie systemu LIS!
Odczyt wartości
Jeżeli system LIS jest w trybie Standby:
- Nacisnąć krótko klawisz Enter.
- Zostanie wyświetlona liczba godzin pracy.
W trybie pracy „podnoszenie“ lub „opuszczanie“:
- Nacisnąć przycisk „Podnoszenie“ lub „Opuszczanie“.
- Na wyświetlaczu przez 3 sek. będzie wyświetlana aktualna wartość licznika godzin pracy.
- Zanotować liczbę godzin pracy.
- Dotyczy tylko systemu z pamięcią sumaryczną obciążenia:
Zanotować wartość z pamięci sumarycznej obciążenia. Patrz „P 5.2 Pamięć sumaryczna obciążenia“. - Zanotować wartości z parametrów P 2.1 i P 2.2.
Demontaż systemu LIS-SE
Listwa stykowa tulejkowaListwa stykowa tulejkowa
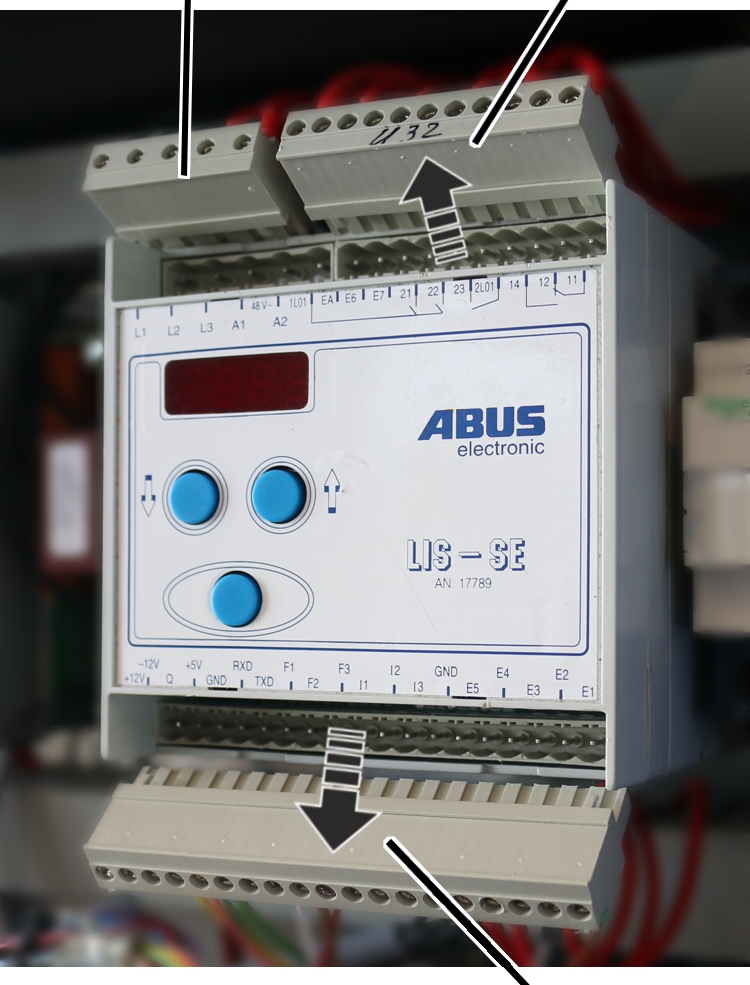
- Odłączyć suwnicę od napięcia.
- Ściągnąć listwy stykowe tulejkowe z listew kołkowych w systemie LIS-SE.
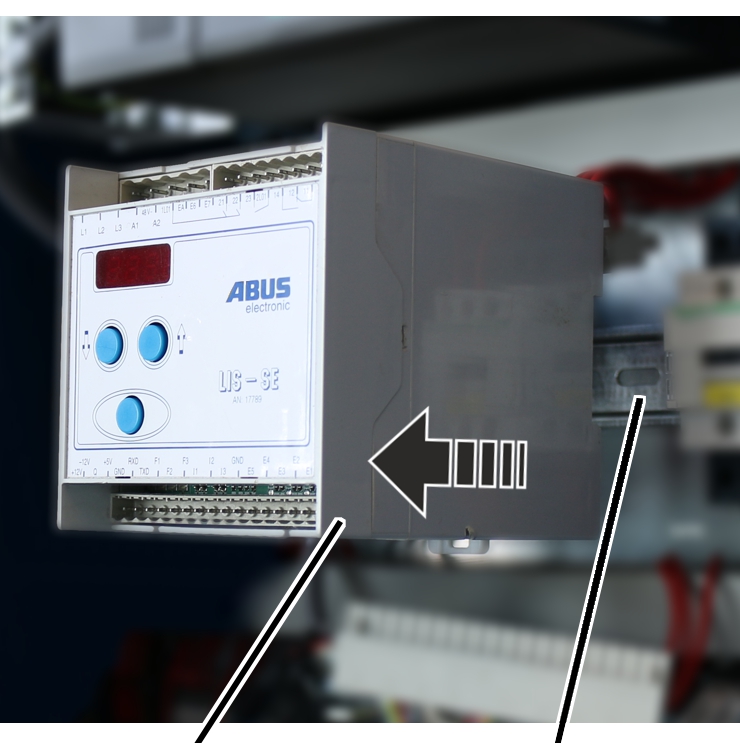
- Ściągnąć system LIS-SE z szyny kołpakowej.
- Wyjąć system LIS-SE ze skrzynki stycznikowej wózka.
Montaż systemu LIS-SE
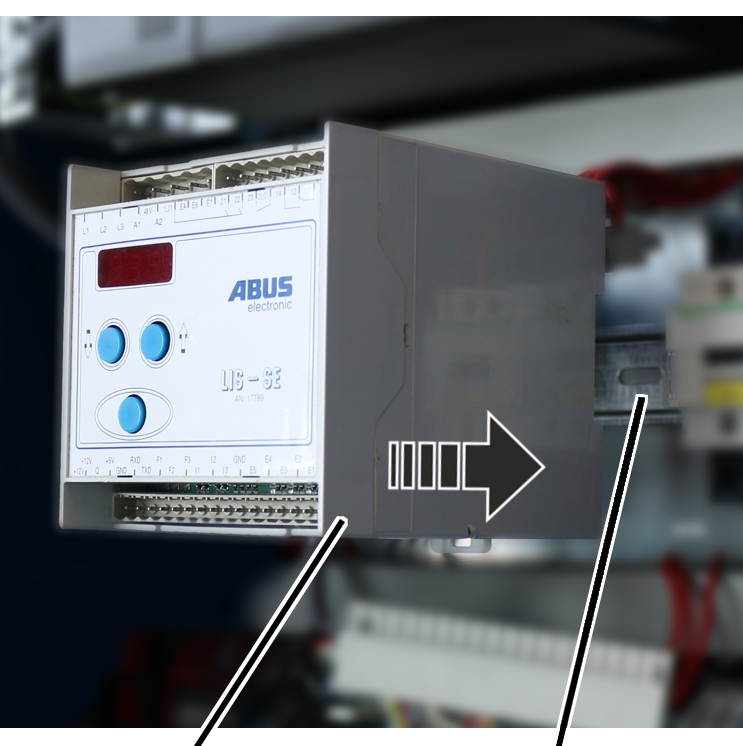
- Włożyć nowy system LIS-SE do skrzynki stycznikowej wózka.
- Założyć system LIS-SE na szynę kołpakową.
Listwa stykowa tulejkowaListwa stykowa tulejkowa
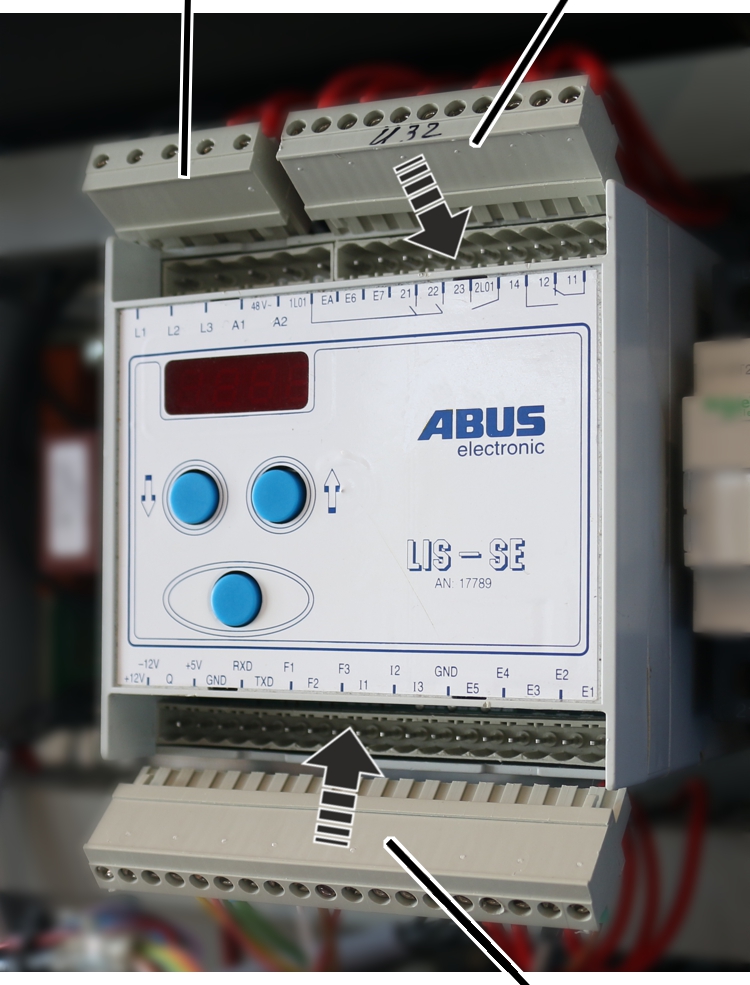
- Włożyć listwy stykowe tulejkowe na listwy kołkowe w systemie LIS-SE.
Przenoszenie wartości
- Włączyć suwnicę.
- Dotyczy tylko systemu z pamięcią sumaryczną obciążenia:
Wpisać wartość początkową w parametrze P 6.1. - Przenieść wartości z parametrów P 2.1 i P 2.2 do nowego systemu LIS-SE.
Jeżeli wartości nie mogą być przeniesione, musi być wykonana procedura Teach-In. Patrz „Wykonanie ustawień standardowych“.
- Zapisać liczbę godzin pracy i wartość z pamięci sumarycznej obciążenia na obudowie nowego systemu LIS-SE.
Wykonanie ustawień standardowych
Otwieranie poziomu parametrów
Dotyczy tylko pamięci sumarycznej obciążenia
W systemie LIS z pamięcią sumaryczną obciążenia można odczytać zawartość tej pamięci przed wywołaniem poziomu parametrów. Odczyt pamięci sumarycznej obciążenia można pominąć krótkim naciśnięciem klawisza Enter.
- Nacisnąć krótko klawisz Enter.
- Na wyświetlaczu ukazuje się napis „P - nr.“.
- Nacisnąć i długo przytrzymać klawisz Enter.
- Wprowadzić PIN 0055.
- Nacisnąć i długo przytrzymać klawisz Enter aż na wyświetlaczu ukaże się P 0.0.
- Poziom parametrów jest otwarty.
Zasadniczo na poziomie parametrów sygnały sterujące podnoszeniem i opuszczaniem nie działają, chyba że w odnośnym parametrze jest podana wskazówka, że podnoszenie/opuszczanie jest możliwe.
- Wybrać pożądany parametr klawiszami kierunkowymi i wykonać ustawienia.
Wprowadzić maksymalny udźwig mechanizmu podnoszenia (P 0.1)
W zakresie do 10 t maksymalny udźwig można ustawiać w krokach po 100 kg. W zakresie ponad 10 t maksymalny udźwig można ustawiać w krokach po 500 kg a w zakresie ponad 20 t maksymalny udźwig można ustawiać w krokach po 1 t.
- Wybrać parametr P 0.1 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Parametr jest otwarty.
- Wprowadzić maksymalny udźwig ,mechanizmu podnoszenia klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Wartość została zapisana.
Wybrać typ silnika (P 1.1)
Dla silników ABUS jest dostępna tabela, z której można odczytać odnośny typ silnika. Patrz „P 1.1 Typ silnika”. Odpowiednie numery można wybrać w parametrze.
- Wybrać parametr P 1.1 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Parametr jest otwarty.
- Wybrać typ silnika wg tabeli (patrz „P 1.1 Typ silnika”).
- Odpowiedni numer typu silnika wybrać klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Wartość została zapisana.
Wskazówka
Po wybraniu typu silnika z tabeli nie trzeba ustawiać parametrów P 1.2 i P 1.3. Są one ustawiane automatycznie.
Jeżeli dany typ silnika nie występuje w tabeli, lub odpowiada numerowi 0:
- Wybrać 0 jako numer.
- Ustawić parametry P 1.2 i P 1.3.
Tylko dla typu silnika 0
Jeżeli odpowiedni typ silnika nie występuje w tabeli (patrz „P 1.1 Typ silnika”) lub odpowiada numerowi 0, konieczne jest ustawienie parametrów P 1.2 und P 1.3.
Wprowadzanie rezystancji uzwojenia (P 1.2)
W tym parametrze wprowadzana jest oporność omowa uzwojenia dla małej i dużej prędkości podnoszenia. Rezystancja uzwojenia [w omach] jest mierzona bezpośrednio na silniku lub w sterowniku centralnym na styczniku K23.
Ustawianie parametru:
- Wybrać parametr P 1.2 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Parametr jest otwarty.
- Zostanie wyświetlona aktualna wartość rezystancji uzwojenia dla małej prędkości podnoszenia.
- Nacisnąć krótko klawisz Enter.
- Zostanie wyświetlona aktualna wartość rezystancji uzwojenia dla dużej prędkości podnoszenia.
- Nacisnąć krótko klawisz Enter.
- Na wyświetlaczu ukaże się napis „└ - -ˮ.
- Nacisnąć i długo przytrzymać klawisz Enter aż na wyświetlaczu ukaże się napis „Code“.
- Nacisnąć i długo przytrzymać klawisz Enter.
- Wprowadzić kod 1443.
- Nacisnąć krótko klawisz Enter.
- Klawiszami kierunkowymi wprowadzić pierwszą wartość uzwojenia [w omach] dla małej prędkości podnoszenia.
- Nacisnąć krótko klawisz Enter.
- Klawiszami kierunkowymi wprowadzić drugą wartość uzwojenia [w omach] dla dużej prędkości podnoszenia.
- Nacisnąć krótko klawisz Enter.
- Wartości zostały zapisane.
Wprowadzanie współczynnika korekcji prądu (P 1.3)
W tym parametrze wprowadzany jest współczynnik korekcji dla modułów przekładnika prądowego ABUS. Wartości należy pobrać z poniższej tabeli.
Zakres pomiarowy |
W [A] moduł przekładnika prądowego |
Współczynnik korekcji |
Numer katalogowy |
|---|---|---|---|
0 |
3 |
0115 |
19683 |
I |
8 |
0306 |
9743 |
II |
16 |
0613 |
9744 |
III |
23 |
0873 |
9745 |
IV |
36 |
1381 |
9746 |
V |
60 |
2344 |
9747 |
VI |
136 |
5169 |
19682 |
- Wybrać parametr P 1.3 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Parametr jest otwarty.
- Wyświetlana jest aktualna wartość.
- Nacisnąć i długo przytrzymać klawisz Enter.
- Wprowadzić wartość z tabeli klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Wartość została zapisana.
Dotyczy tylko punktu przesterowania w funkcji obciążenia
Je żeli potrzebny jest punkt przesterowania w funkcji obciążenia, można go ustawić w parametrze P 4.0. W przeciwnym razie można pominąć to ustawianie.
Ustawianie punktu przesterowania w funkcji obciążenia (P 4.0)
W tym parametrze punkt przesterowania w funkcji obciążenia jest ustawiany w zakresie od 0 % do 110 % maksymalnego udźwigu. Tę wartość można ustawiać w krokach po 2 %.
Punkt przesterowania w funkcji obciążenia jest uaktywniany przez wysterowanie wejścia EA w systemie LIS-SE. W ten sposób można realizować np. zakres obciążeń częściowych (zredukowany maksymalny udźwig belki głównej, np. na krawędzi), wysterowywany wyłącznikiem z dźwignią krzyżową.
- Wybrać parametr P 4.0 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Ustawić wartość w zakresie od 0 % do 110 % maksymalnego udźwigu.
- Nacisnąć krótko klawisz Enter.
- Wartość zostaje zapisana.
Punkt przesterowania bezpiecznika przeciążeniowego mechanizmu podnoszenia 1 (P 4.1)
W tym parametrze można ustawić punkt przesterowania w funkcji obciążenia w zakresie od 0 % do 110 % maksymalnego udźwigu. Tę wartość można ustawiać w krokach po 2 %.
Ten punkt przesterowania jest uaktywniany przez niewysterowanie wejścia EA w systemie LIS-SE.
- Wybrać parametr P 4.1 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Ustawić wartość w zakresie od 0 % do 110 % maksymalnego udźwigu.
- Nacisnąć krótko klawisz Enter.
- Wartość zostaje zapisana.
Ustawianie z obciążeniem pomiarowym (Teach-In) (P 2.3)
W tym parametrze jest rejestrowana zgodnie z ustalonym cyklem moc pola wirującego dla małej i dużej prędkości podnoszenia. Cykl ten składa się z dwóch kroków. W pierwszym kroku wykonywany jest pomiar mocy pola wirującego przy pustym haku ładunkowym a w drugim - z obciążeniem pomiarowym. Na tej podstawie LIS-SE oblicza proporcjonalną funkcję (prostą obciążenia), na podstawie której w późniejszej eksploatacji z mocy pola wirującego obliczany jest aktualny ładunek.
Wszystkie kolejne kroki muszą być kompletnie wykonane, ponieważ w przeciwnym razie ustawienie nie będzie zakończone, co spowoduje komunikaty o błędzie!
Wskazówka
Do ustawiania z obciążeniem pomiarowym potrzebne jest obciążenie pomiarowe o znanym ciężarze. Obciążenie pomiarowe powinno odpowiadać 80 % maksymalnego udźwigu!
Obciążenie pomiarowe musi odpowiadać min. 40 % maksymalnego udźwigu. Jeżeli przy ustawianiu zastosowano obciążenie pomiarowe odpowiadające 40 % do 80 % maksymalnego udźwigu, należy to zaznaczyć w dzienniku kontrolnym!
Im obciążenie pomiarowe jest bliższe maksymalnemu udźwigowi, tym dokładniej wyświetlany jest ciężar ładunku.
Rada
Następnie wykonywane jest szereg pomiarów. Po każdym pomiarze można opuścić hak ładunkowy, aby zapewnić wystarczającą wysokość podnoszenia do następnego pomiaru.
Wprowadzić wartość obciążenia pomiarowego.
- Wybrać parametr P 2.3 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Parametr jest otwarty.
- Zostanie wyświetlony ładunek.
- Nacisnąć i przytrzymać wciśnięty klawisz Enter aż zostanie wyświetlone „0.000“.
- Wprowadzić wartość obciążenia pomiarowego klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- System LIS-SE wyświetli „Pro1“.
Zmierzyć moc pola wirującego bez obciążenia pomiarowego:
- Przy małej prędkości podnoszenia trzymać wciśnięty przycisk „Podnoszenie“ aż silnik podnoszenia wyłączy się samoczynnie.
- Został przeprowadzony pomiar mocy pola wirującego przy małej prędkości podnoszenia.
- System LIS-SE zapisał zmierzoną wartość.
- Na wyświetlaczu wyświetlane jest „Pro2“.
- Przy dużej prędkości podnoszenia trzymać wciśnięty przycisk „Podnoszenie“ aż silnik podnoszenia wyłączy się samoczynnie.
- Został przeprowadzony pomiar mocy pola wirującego przy dużej prędkości podnoszenia.
- System LIS-SE zapisał zmierzoną wartość.
Zmierzyć moc pola wirującego z obciążeniem pomiarowym:
- Opuścić hak ładunkowy.
- Zawiesić obciążenie pomiarowe.
- Podnieść obciążenie pomiarowe tak, aby zwisało swobodnie.
- Przytrzymać klawisz Zatrzymanie awaryjne przez co najmniej 5 sek.
- System LIS-SE wyświetli „Pro3“.
- Przy małej prędkości podnoszenia trzymać wciśnięty przycisk „Podnoszenie“ aż silnik podnoszenia wyłączy się samoczynnie.
- Został przeprowadzony pomiar mocy pola wirującego przy małej prędkości podnoszenia, z obciążeniem pomiarowym.
- System LIS-SE zapisał zmierzoną wartość.
- System LIS-SE wyświetli „Pro4“.
- Przy dużej prędkości podnoszenia trzymać wciśnięty przycisk „Podnoszenie“ aż silnik podnoszenia wyłączy się samoczynnie.
- Został przeprowadzony pomiar mocy pola wirującego przy dużej prędkości podnoszenia, z obciążeniem pomiarowym.
- System LIS-SE zapisał zmierzoną wartość.
Wskazówka
System LIS-SE przełącza się na tryb pomiaru z obciążeniem pomiarowym a na wyświetlaczu ukaże się 0.000.
Kontrola wartości:
- Podnieść obciążenie pomiarowe i przy dużej prędkości podnoszenia trzymać wciśnięty przycisk „Podnoszenie“ aż silnik podnoszenia wyłączy się samoczynnie.
- Odłożyć obciążenie pomiarowe.
- Porównać wartość obciążenia pomiarowego ze wskazaniem w systemie LIS-SE.
Dopuszczalna jest odchyłka od tej wartości do ±10 %. W razie jej przekroczenia należy powtórzyć pomiar.
- Wywołać poziom parametrów.
- Wyjść z poziomu parametrów z parametrem P 9.9, aby potwierdzić ustawienia.
- Wcisnąć i przytrzymać przez ok. 2 sek. przycisk „Opuszczanie“, aby zakończyć ustawianie.
- Procedura Teach-In została zakończona a system LIS-SE jest gotowy do pracy.
Wyjście z poziomu parametrów (P 9.9)
Poziom parametrów należy opuszczać zawsze z parametrem P 9.9, aby wartości zostały zapisane a bezpiecznik przeciążeniowy został ponownie uaktywniony!
- Wybrać parametr P 9.9 klawiszami kierunkowymi.
- Nacisnąć krótko klawisz Enter.
- Poziom parametrów zostanie zamknięty.
Serwis ABUS
Tylko w Niemczech
- Jeżeli są znane, mieć przygotowany numer produktu, numer seryjny i numer klienta.
- Zatelefonować do centrali serwisowej ABUS:
- telefon: 02261-37-237
- Poza normalnymi godzinami pracy proszę zostawić wiadomość na automatycznej sekretarce.
- Serwis ABUS w krótkim czasie oddzwoni.
- W razie potrzeby przesłać opis problemu telefaksem lub emailem:
- Telefaks: 02261-37-265
- E-mail: service@abus-kransysteme.de
Tylko poza Niemcami
- Skontaktować się z filią ABUS lub lokalnym partnerem serwisującym suwnice.
Informacje o danych i partnerach kontaktowych oraz o ich dostępności można uzyskać w filii ABUS lub u lokalnego partnera serwisującego suwnice.
Deklaracja zgodności
Niniejsza deklaracja jest deklaracją zgodności w rozumieniu Dyrektywy Maszynowej Załącznik II 1A.
ABUS Kransysteme GmbH Sonnenweg 1 D – 51647 Gummersbach |
|
|---|---|
| Produkt | System wskaźnikowy obciążenia ABUS LIS-SE w wykonaniu seryjnym |
| Rok produkcji | Od 2000 |
| Numer zlecenia i serii | Patrz strona tytułowa |
| Pełnomocnik ds. kompletacji specjalnej dokumentacji technicznej | Michael Müller Kierownik Działu Dokumentacji Technicznej ABUS Kransysteme GmbH Sonnenweg 1 D-51647 Gummersbach |
|
|---|---|---|
| Niniejszym deklarujemy, że wymieniony wyżej produkt jest zgodny z przepisami podanych obok Dyrektyw rynku wewnętrznego w wersji obowiązującej w dacie wystawienia deklaracji. | 2006/42/WE | Maszyny |
| 2014/35/UE | Niskie napięcie | |
| 2014/30/UE | Kompatybilność elektromagnetyczna | |
| W szczególności zostały zastosowane poniższe normy zharmonizowane oraz krajowe normy, dyrektywy i specyfikacje oraz normy obowiązujące wraz z nimi. | EN 13849 | Bezpieczeństwo maszyn – części sterowników wpływające na bezpieczeństwo |
| EN ISO 12100 | Bezpieczeństwo maszyn – Ogólne zasady kształtowania – ocena ryzyka i minimalizacja ryzyka | |
| EN 60204 T32 | Wyposażenie elektryczne maszyn, wymagania dotyczące urządzeń dźwignicowych | |
| EN 61000-6-4 | Kompatybilność elektromagnetyczna, emisja zakłóceń | |
| EN 61000-6-2 | Kompatybilność elektromagnetyczna, odporność na zakłócenia | |
Dołączona jest kompletna dokumentacja techniczna.
Odpowiednie instrukcje obsługi są dołączone w języku kraju użytkownika.
Zobowiązujemy się do udostępniania przez nasz dział „Dokumentacja T“ specjalnej dokumentacji niekompletnej maszyny organom nadzoru rynku na ich uzasadnione żądanie.
Gummersbach, dnia 20 lipca 2023 r.
Dział Rozwoju Elektrotechniki
Willi Dick
___________________________
Podpis osoby upoważnionej
Treść niniejszej deklaracji jest zgodna z wymaganiami EN ISO 17050.
Spółka ABUS Kransysteme GmbH posiada system zarządzania jakością zgodny z DIN EN ISO 9001.