NA PIERWSZY RZUT OKA:
Ogólne informacje
Dotyczy każdego, kto pracuje suwnicą, przy suwnicy lub w jej pobliżu.
Najpierw
Korzystanie z niniejszego podręcznika produktu
W niniejszym podręczniku produktu zastosowano następujące symbole:
- Jest to instrukcja działania, wzywająca do wykonania określonej czynności roboczej.
- To jest wynik działania, informujący, co dzieje się w urządzeniu.
- To jest wyliczenie.
Tylko w przypadku…
Obramowany kreskowaną linią obszar dotyczy tylko określonych typów konstrukcji, wariantów lub opcji. Warunek ważności tego punktu wymaga podania na początku tytułu „Tylko w przypadku...“.
Wskazówki dotyczące niniejszego podręcznika produktu
Przed przystąpieniem do pracy przeczytaj uważnie podręcznik produktu. W każdym przypadku przestrzegać także innych podręczników produktu, dotyczących osprzętu i komponentów.
Następnie podręcznik produktu przechowuj w pobliżu suwnicy. Podręcznik musi być dostępny dla każdego, kto pracuje suwnicą lub przy suwnicy.
Podręcznik produktu przekaż wraz z suwnicą, jeżeli jest sprzedawana, oddawana w leasing itp.
Użycie zgodne z przeznaczeniem.
Sterownik radiowy ABURemote służy do bezprzewodowego sterowania dźwignicami.
- Nie używać sterownika ABURemote do dźwignic innych producentów.
- Nie używać sterownika ABURemote do sterowania innych urządzeń lub maszyn.
Przepisy
W dacie wyprodukowania urządzenie jest zbudowane i sprawdzone zgodnie ze wszystkimi europejskimi normami i przepisami. Które zasady stanowią podstawę konstruowania i budowy, podano w deklaracji zgodności lub w deklaracji włączenia. Zasady te muszą być przestrzegane także przy montażu, w eksploatacji, kontroli i utrzymaniu; dotyczy to także obowiązujących przepisów bezpieczeństwa pracy.
Które z tych przepisów znajdują zastosowanie w danym przypadku, zależy głównie od warunków eksploatacji suwnicy i od krajowych przepisów. Należy zapoznać się z obowiązującymi, aktualnymi przepisami i zasadami bezpieczeństwa pracy oraz przestrzegać ich! Patrz także deklaracja zgodności lub deklaracja wbudowania.
Gwarancja
- ABUS nie odpowiada za szkody, spowodowane użyciem niezgodnym z przeznaczeniem, niedostatecznymi kwalifikacjami personelu, nieprawidłowym wykonywaniem prac, zmianami, przebudowami i innymi zmianami w obrębie suwnicy lub jej komponentów, na które firma ABUS nie udzieliła zgody.
- Roszczenia gwarancyjne przepadają w razie samowolnego wprowadzenia zmian w obrębie suwnicy i jej komponentów, w przypadku montażu, użytkowania i konserwowania urządzenia w sposób inny, niż opisany w niniejszym podręczniku produktu, a także w razie korzystania z innych części zamiennych niż oryginalne części ABUS.
- Bezpieczna praca suwnicy i jej komponentów jest zagwarantowana tylko pod warunkiem stosowania oryginalnych części zamiennych ABUS.
Zasady bezpieczeństwa
Przestrzegać tych wskazówek dla bezpiecznego obchodzenia się z suwnicą. Szczególne informacje o zagrożeniach są podane w odpowiednim punkcie, w którym dane zagrożenie występuje.
- Jeżeli uszkodzony jest pilot sterowania, może się zdarzyć, że będzie wysyłał błędne sygnały do dźwignicy. Może to spowodować niekontrolowaną jazdę dźwignicy lub podnoszenie. Może to spowodować śmierć lub obrażenia ludzi. Używać pilota sterowania tylko, jeżeli nie ma widocznych uszkodzeń. Nie rzucać pilotem sterowania, nie upuszczać go ani nie narażać na uszkodzenia.
- Jeżeli operator dźwignicy potknie się lub przewróci, może się zdarzyć, że pilot sterowania zostanie przypadkowo uruchomiony. Taki ruch dźwignicy może spowodować śmierć lub obrażenia ludzi. Suwnicę obsługiwać tylko z bezpiecznego stanowiska.
- Jeżeli operator suwnicy nie ma dostatecznie dobrej widoczności ładunku, ładunek może uderzyć ludzi i spowodować ich śmierć lub obrażenia. Obsługiwać suwnicę tylko, jeżeli ładunek, suwnica i obszar roboczy są całkowicie widoczne. W przeciwnym razie konieczna jest współpraca pomocnika.
- W razie zmiany miejsca z pilotem sterowania (zwłaszcza przy obrocie) zmienia się także perspektywa widzenia kierunku jazdy dźwignicy i wózka. Może to doprowadzić do przypadkowego wydawania poleceń jazdy w nieprawidłowym kierunku. Taki ruch suwnicy może spowodować śmierć lub obrażenia ludzi. Po zmianie miejsca szczególnie ostrożnie sterować jazdą dźwignicy. Zwracać uwagę na oznaczenia kierunku jazdy umieszczone na dźwignicy i na pilocie sterowania!
- Jeżeli zostanie odłożony pilot sterowania w stanie włączonym i zalogowanym, osoby nieupoważnione mogą go użyć do sterowania dźwignicą. Taki ruch dźwignicy może spowodować śmierć lub obrażenia ludzi. Nie wolno zostawiać włączonego pilota sterowania bez nadzoru.
- Pilot sterowania przechowywać w bezpiecznym miejscu tak, aby osoby nieupoważnione nie miały do niego dostępu.
- Wrzucone w ogień, zwarte lub nieprawidłowo założone do pilota sterowania akumulatory mogą wybuchnąć lub rozerwać się. Zakładać akumulatory prawidłowo i przechowywać w bezpiecznym miejscu.
Sterownik radiowy
Opis urządzenia
Sterownik radiowy składa się z:
- pilota sterowania ABURemote Joystick,
- Odbiornik
- ładowarki do akumulatorów.
Pilot sterowania ABURemote Joystick
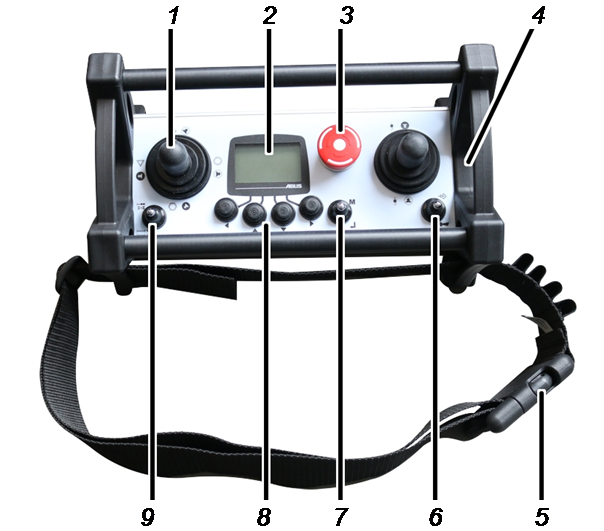
- 1: sterowniki joystick jazdy dźwignicy, jazdy wózka, podnoszenia/opuszczania
- 2: Wyświetlacz
- 3: wyłącznik
- 4: schowek na akumulator
- 5: klawisz przechylny KLAKSON i PRZEŁĄCZNIK KANAŁU
- 6: pas biodrowy
- 7: klawisz przechylny MENU i klawisz ENTER
- 8: klawisze kierunkowe / klawisze szybkiego dostępu
- 9: Klawisz przechylny wyboru wózka i „Wybór suwnicy“
Odbiornik z przekaźnikiem:
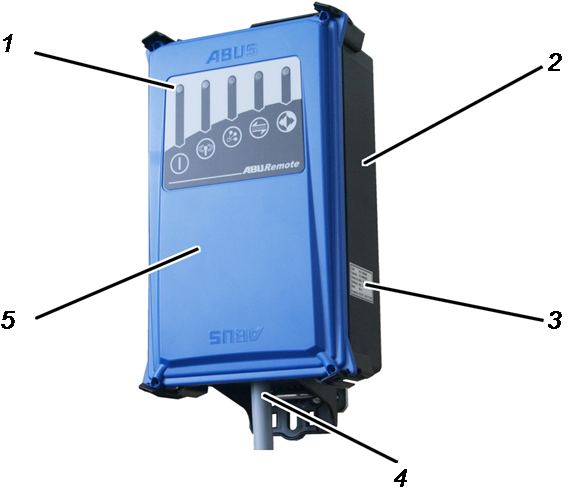
- 1: Diody stanu LED
- 2:Oobudowa
- 3: Tabliczka znamionowa
- 4: Przewód przyłączeniowy
- 5: Pokrywa
Odbiornik magistrali CAN
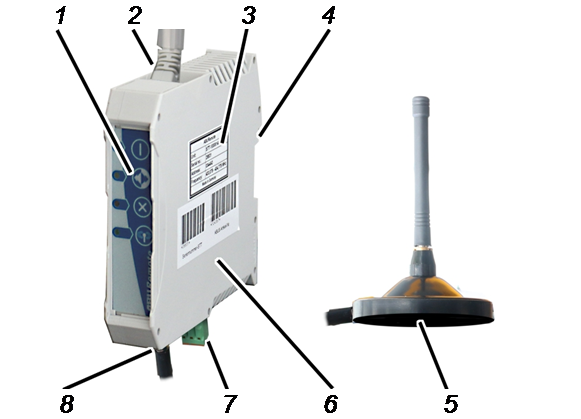
- 1: Diody stanu LED
- 2: Przewód przyłączeniowy do sieci CAN-Bus (od góry)
- 3: Tabliczka znamionowa
- 4: Zamocowanie do szyny kołpakowej
- 5: Antena z podstawą
- 6: Obudowa
- 7: Przyłącze sieciowe (od dołu)
- 8: Przyłącze do anteny z podstawą
Ładowarka do akumulatorków
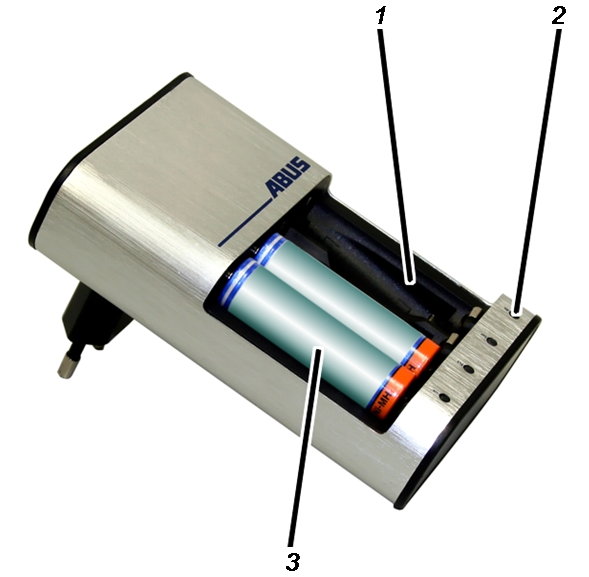
- 1: gniazda ładowania
- 2: wskaźnik ładowania
- 3: akumulator
Cechy użytkowe
Sterownik radiowy ABURemote
- Sterownik ABURemote umożliwia bezprzewodowe sterowanie dźwignicami ABUS.
- Sterownik ABURemote umożliwia sterowanie normalnymi funkcjami dźwignicy (jazda dźwignicy/obrót, jazda wózka, podnoszenie/opuszczanie) oraz wieloma dodatkowymi funkcjami zależnie od wyposażenia dźwignicy.
- Sterownik ABURemote jest bezpośrednio dostosowany do komponentów dźwignic ABUS i współpracuje bezpośrednio z modułami elektronicznymi dźwignicy (np. z systemem wskaźnikowym obciążenia LIS, ABUControl).
- ABURemote ma zasięg ponad 100 metrów, zależnie np. od murów i przedmiotów znajdujących się między pilotem sterowania i odbiornikiem. Inne czynniki mogące ograniczać zasięg to np. inne urządzenia radiowe oraz warunki atmosferyczne, np. wilgotność powietrza.
- Pilot sterowania ma ergonomiczna konstrukcję i jest łatwy w obsłudze. Można go wygodnie nosić na pasie biodrowym. Pilot sterowania jest lekki i ma duże klawisze. Można go pewnie obsługiwać także w rękawiczkach.
- Pilot sterowania ma aluminiową obudowę, dzięki czemu jest sztywny i solidny.
- Pilot sterowania jest wyposażony w antenę wewnętrzną, która nie może się odłamać w razie upadku.
- Pilot sterowania ma podświetlany kolorowy wyświetlacz, na którym jest wyświetlany aktualny tryb pracy. W zintegrowanym menu można dopasować funkcje sterownika radiowego do własnych potrzeb.
Podświetlenie tła w różnych kolorach umożliwia wizualizację aktualnego trybu pracy pilota sterowania.
Dzięki czujnikowi światła podświetlenie wyświetlacza jest sterowane zależnie od jasności otoczenia.
- W dźwignicach z systemem wskaźnikowym obciążenia LIS-SV lub sterownikiem ABUControl: podczas pracy na wyświetlaczu wyświetlany jest ładunek aktualnie zawieszony na dźwignicy. Pilot sterowania umożliwia obsługę funkcji Tara.
- Pilot sterowania jest zasilany dwoma akumulatorami typu Mignon (AA) lub dwiema jednorazowymi bateriami typu Mignon (AA).
- ABURemote jest wyposażony w półautomatyczne zarządzanie częstotliwością. Po włączeniu oraz naciśnięciu przez operatora dźwignicy klawisza przechylnego PRZEŁĄCZENIE KANAŁU, ABURemote wyszukuje wolny kanał radiowy do transferu danych.
Pilot sterowania skanuje pasmo radiowe 433 MHz lub 868 MHz i analizuje aktualną sytuację radiową w swoim otoczeniu. Na tej podstawie pilot sterowania wybiera kanał radiowy optymalny dla połączenia.
- Można używać równolegle co najmniej 20 sterowników ABURemote bez ryzyka wystąpienia zakłóceń. Rzeczywista liczba może być ograniczona w razie używania innych urządzeń wykorzystujących transmisję radiową.
- Sterownik ABURemote jest skonstruowany tak, że w razie błędnego sygnału lub zakłóceń funkcji dźwignica wyłącza się i nie może w sposób niekontrolowany kontynuować pracy.
- ABURemote ma bezpieczną funkcję zatrzymania awaryjnego. W tym celu pilot sterowania wysyła ciągle do odbiornika sygnał gotowości. Brak sygnału gotowości przez pół sekundy (np. spowodowany zakłóceniami radiowymi) przełącza odbiornik na zatrzymanie awaryjne. Dodatkowo pilot sterowania wysyła aktywny sygnał Stop po wciśnięciu przycisku Stop.
- Pilot sterowania ma tryb pracy określany jako ‚Standby’. Pilot sterowania przełącza się na tryb ‚Standby’, gdy w ustawionym czasie nie zostanie wciśnięty żaden klawisz.
- Sterownik ABURemote działa standardowo w paśmie radiowym 433 MHz-ISM lub 868 MHz-ISM (wariant).
Transmisja danych oparta jest na modulacji 4-GFSK. Umożliwia to krótki czas trwania sygnału, a więc szybką reakcję dźwignicy.
- Odbiornik jest dostępny w wersji z przekaźnikiem lub w wersji do magistrali CAN-Bus.
- Odbiornik z przekaźnikiem jest wyposażony w antenę wewnętrzną i ma kompaktową konstrukcję, jest wyposażony w widoczne z daleka diody świecące informujące o stanie pracy oraz może być szybko otwarty za pomocą standardowych narzędzi.
- Odbiornik magistrali CAN jest przewidziany do montażu na szynie kołpakowej w sterowniku dźwignicy. Jest wyposażony w przyłącze do zewnętrznej anteny z podstawą i zaprojektowany do współpracy ze sterownikiem ABUControl.
Przy zastosowaniu sterownika tandemowego
- Sterownik ABURemote może być stosowany do sterowania dwiema dźwignicami ze sterownikiem tandemowym. W tym celu pilot sterowania loguje się w dwóch dźwignicach i steruje synchronicznie obiema dźwignicami. Kontrola wyłączników granicznych i innych funkcji bezpieczeństwa jest przy tym zapewniana przez sterownik obu suwnic pomostowych.
- Na pilocie sterowania można przełączać z jednej dźwignicy na drugą. W ten sposób przy włączonym sterowniku tandemowym można przez chwilę sterować tylko jedną dźwignicą (np. w celu zawieszenia ładunku lub skompensowania różnic wysokości).
Dwa wózki na jednej dźwignicy:
- Wybór wózka I I+II II: na pilocie sterowania można przełączać między obydwoma wózkami. Umożliwia to przemienne sterowanie wózkami. Ponadto można wybrać ruch synchroniczny, umożliwiający synchroniczne sterowanie obydwoma wózkami.
- Wybór wózka I II: na pilocie sterowania można przełączać między obydwoma wózkami. Umożliwia to przemienne sterowanie wózkami.
- W trybie sterowania indywidualnego: pilotem sterowania można obsługiwać niezależnie oba wózki, odpowiednio osobnym sterownikiem joystick.
- W trybie sterowania indywidualnego z możliwością przełączenia na ruch synchroniczny: pilotem sterowania można obsługiwać niezależnie oba wózki, odpowiednio osobnym sterownikiem joystick. Ponadto można wybrać ruch synchroniczny, umożliwiający synchroniczne sterowanie obydwoma wózkami za pomocą sterownika joystick.
W dźwignicy z asystentem operatora (sterowanie hakiem i centrowanie haka):
- Sterowanie haka umożliwia ręczne przesuwanie haka ładunkowego.
W kierunku, w którym hak ładunkowy jest wychylany lub pociągany, przemieszcza się zarówno dźwignica jak i wózek. - Funkcja centrowania haka powoduje, że hak ładunkowy z zawieszonym ładunkiem w trakcie podnoszenia ustawia się automatycznie pionowo nad ładunkiem. Ułatwia to i przyspiesza pozycjonowanie wózka w pionie. Umożliwia to w razie potrzeby zredukowanie ciągnięcia po skosie.
- Funkcję sterowanie hakiem/centrowanie haka włącza się i wyłącza przyciskiem szybkiego dostępu „Zgoda na jazdę“ . Patrz „Używanie funkcji centrowania “ lub „Używanie funkcji sterowania “.
- Moduły asystentów operatora działają przez precyzyjny pomiar eine exakte odchylenia liny. Na trawersie stałej, obudowie bębna lub na ramie wózka umieszczony jest miernik nachylenia , mierzący odchylenie liny. Ustawienie miernika nachylenia można dostosować w systemie operacyjnym KranOS. Patrz podręcznik produktu „ABUControl“.
- Aby móc wykorzystać tę funkcję, muss przed uruchomieniem musi być
wielokrotnie przeprowadzony cykl kalibrowania z pustym hakiem ładunkowym
od dolnego do górnego położenia haka.
W ten sposób wyznaczana jest pozycja zerowa miernika nachylenia. Kalibracja miernika nachylenia jest uaktywniana w systemie operacyjnym KranOS. Patrz podręcznik produktu „ABUControl“. - Moduły asystentów operatora kołysaniu działają tylko na pojedynczym mechanizmie podnoszenia lub suwnicy z wieloma wózkami, gdy wybrany jest niewykorzystywany wózek i znajduje się on w pozycji parkowania (hak ładunkowy dojechał do górnego wyłącznika krańcowego podnoszenia).
- Gdy funkcja sterowanie hakiem/centrowanie haka jest aktywna, nie może być uaktywnione sterowanie pozycjonowaniem. Tak więc funkcje te nie mogą być wykorzystywane jednocześnie.
Sterowanie pozycjonowaniem
- Sterowaniem pozycjonowaniem można objechać hakiem ładunkowym ustalone wcześniej punkty stałe (ręcznie lub liniowo) lub trasę obejmującą maks. 8 punktów.
Pojedyncze punkty (ręczne lub liniowe) można utworzyć lub zmienić w systemie operacyjnym KranOS. Punktów trasy nie można utworzyć ani zmienić w systemie operacyjnym KranOS.
Patrz podręcznik produktu „ABUControl“.
- Sterowanie pozycjonowaniem można włączać lub wyłączać przyciskiem
szybkiego dostępu albo w menu. Pozycja do objechania można wybierać i
zapisywać w menu. Na temat zapisywania pozycji patrz: „Sterowanie
pozycjonowaniem w ABUControl: programowanie pojedynczych punktów“
lub „Sterowanie
pozycjonowaniem w ABUControl: programowanie tras“.
Na temat stosowania funkcji: „Sterowanie pozycjonowaniem w ABUControl: wysterowywanie pojedynczych punktów i punktu trasy“ patrz „Sterowanie pozycjonowaniem w ABUControl: wysterowywanie pojedynczych punktów i punktu trasy”.
Ładowarka
- Ładowarką można ładować 1 do 4 akumulatorków (NiMH).
- Ładowarka kontroluje niezależnie poszczególne gniazda ładowania.
- Ładowarka kontroluje temperaturę akumulatorów, chroni przed przeładowaniem, wykrywa uszkodzone akumulatory oraz włożenie baterii jednorazowych.
- Ładowarka wykrywa stan naładowania akumulatora i przełącza się na ładowanie podtrzymujące.
- Pilota sterowania można używać bez przerw z osobną ładowarką i dwoma zestawami akumulatorków (np. w systemie trzyzmianowym).
Dane techniczne
Pilot sterowania
Podłączenie elektryczne |
|
|---|---|
Napięcie robocze |
2,0 V do 5,0 V DC |
Pobór prądu |
50 mA do 130 mA |
Moc nadawanego sygnału |
< 10 dBm |
Ciężar (bez akumulatorków i pasa biodrowego) |
1,7 kg |
Warunki otoczenia w czasie pracy |
|
|---|---|
Stopień ochrony |
IP 65 |
Względna wilgotność powietrza |
20 do 90 % bez kondensacji |
Temperatura otoczenia |
-20 °C do +70 °C |
Odbiornik z przekaźnikiem:
Podłączenie elektryczne |
|
|---|---|
Napięcie robocze |
42 V do 270 V AC |
Częstotliwość sieciowa |
50 Hz/60 Hz |
Pobór prądu |
~100 mA |
Napięcie na wyjściach |
Odpowiada napięciu roboczemu |
Ciężar |
1,1 kg |
Warunki otoczenia w czasie pracy |
|
|---|---|
Stopień ochrony |
IP 65 |
Względna wilgotność powietrza |
20 do 90 % bez kondensacji |
Temperatura otoczenia |
-20°C do +70°C |
Odbiornik magistrali CAN
Podłączenie elektryczne |
|
|---|---|
Napięcie robocze |
24 V DC |
Pobór prądu |
~100 mA |
Maks. moc nadawania |
≤ 10 mW |
Temperatura otoczenia |
-20 °C do +80 °C |
Ładowarka
Podłączenie elektryczne |
|
|---|---|
Napięcie robocze |
100 V do 240 V |
Częstotliwość sieciowa |
50 Hz do 60 Hz |
Pobór prądu |
Maks. 145 mA |
Utylizacja sterownika ABURemote
Utylizacja sterownika ABURemote
- Maksymalnie rozebrać pilot sterowania i odbiornik na części.
- Przestrzegać lokalnych przepisów dotyczących usuwania odpadów i recyklingu.
- Poszczególne części posortować według rodzajów materiałów i utylizować zgodnie z zasadami ochrony środowiska.
- Części elektroniczne utylizować jako złom elektroniczny.
- Przewody i złącza wtykowe utylizować jako złom elektroniczny.
- Obudowę i elementy z tworzywa sztucznego oddać do recyklingu jako odpad z tworzywa sztucznego.
- Elementy metalowe utylizować jako złom metalowy.
Utylizacja akumulatorów
- Akumulatorów nie wyrzucać razem z odpadami domowymi. Utylizować zgodnie z lokalnymi przepisami.
Obsługa menu sterownika ABURemote
Funkcje klawiszy
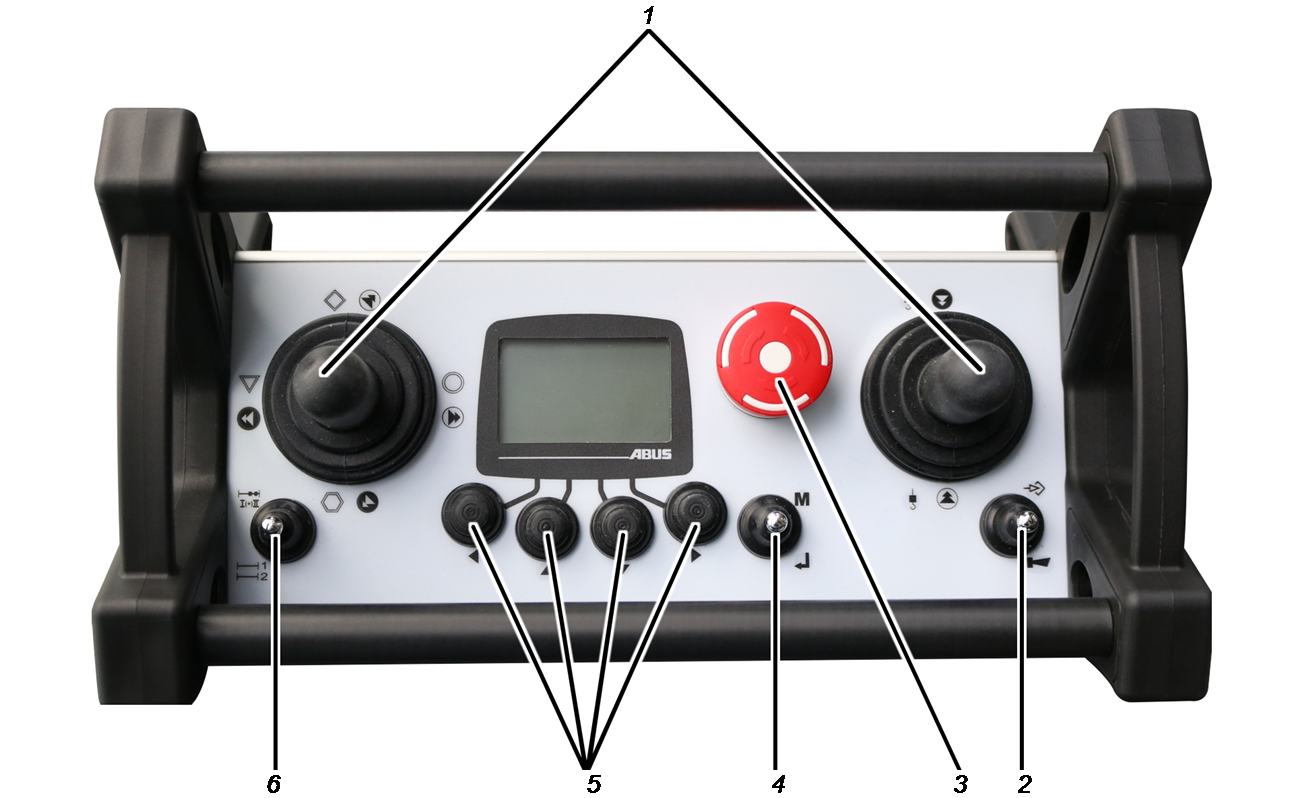
- 1: sterownik joystick
Sterowanie dźwignicą. Patrz „Podnoszenie i opuszczanie, jazda wózka, jazda suwnicy“.
- 2: klawisz przechylny KLAKSON i PRZEŁĄCZENIE KANAŁU
Naciśnięcie w kierunku KLAKSON: włącza klakson. Patrz „Klakson“.
Naciśnięcie w kierunku PRZEŁĄCZENIE KANAŁU: wyszukuje inny wolny kanał radiowy i przełącza się na ten kanał. Patrz „Zmiana kanału radiowego“.
- 3: przycisk Stop
Uruchamia zatrzymanie awaryjne dźwignicy. Patrz „Zatrzymanie awaryjne“.
Włączyć i wyłączyć pilot sterowania. Patrz „Kontrola, włączanie i dopuszczanie przed rozpoczęciem pracy“ i „Wyłączanie i wylogowanie pilota sterowania“.
- 4: klawisz przechylny MENU i klawisz ENTER
Nacisnąć w kierunku MENU: wywołuje menu główne lub zamyka je. Patrz „Wywoływanie i zamykanie punktów menu“.
Naciśnięcie w kierunku ENTER: wywołuje punkty menu i potwierdza wartości. Patrz „Obsługa menu sterownika ABURemote“.
- 5: klawisze kierunkowe / klawisze szybkiego dostępu:
W menu: obsługa menu. Patrz „Obsługa menu sterownika ABURemote“.
W trybie pracy „Normalny“: mogą być skonfigurowane jako klawisze szybkiego dostępu z przypisanymi dodatkowymi funkcjami dźwignicy (np. tara, oświetlenie na dźwignicy). Patrz „Ustawianie klawiszy szybkiego dostępu“.
- 6: Klawisz przechylny wyboru wózka i „Wybór suwnicy“:
Nacisnąć w kierunku „Wybór dźwigu“: wybiera jedną z dwóch dźwignic lub obie dźwignice. Patrz „Obsługa suwnic we wspólnym trybie Tandem“.
Nacisnąć w kierunku wyboru wózka: wybiera jeden z obu wózków lub oba wózki. Patrz „Obsługa suwnicy z dwoma wózkami suwnicowymi“.
Wywoływanie i zamykanie punktów menu
Liczne funkcje i ustawienia można wybierać komfortowo w menu.
Wywoływanie i zamykanie punktów menu
menu główneMENU
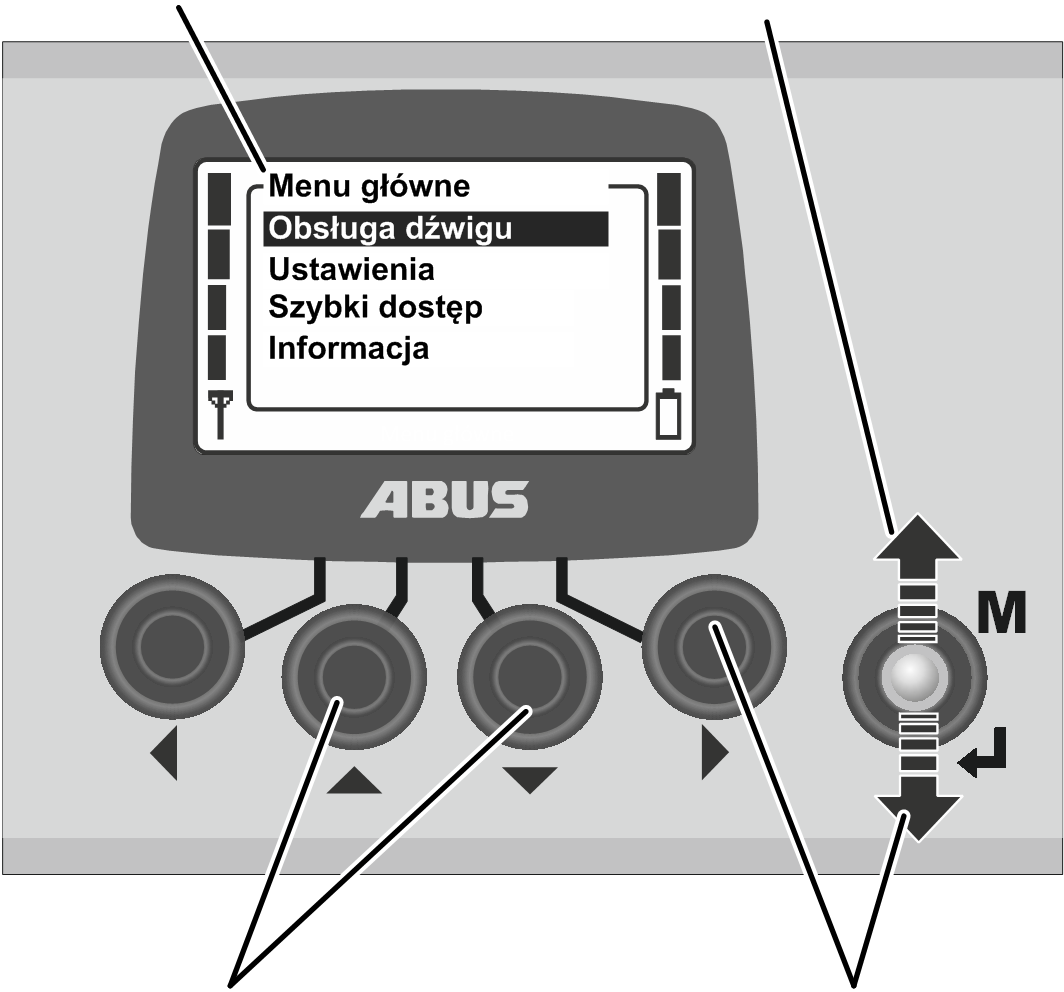
- Nacisnąć przycisk MENU.
- Na wyświetlaczu wyświetlane jest menu główne.
- Klawiszami kierunkowymi GÓRA i DÓŁ wybrać pożądany punkt menu.
- Wybrany punkt menu zostanie wyświetlony na czarnym tle.
- Klawiszem kierunkowym W PRAWO lub klawiszem ENTER wywołać wybrany punkt menu.
następne menu
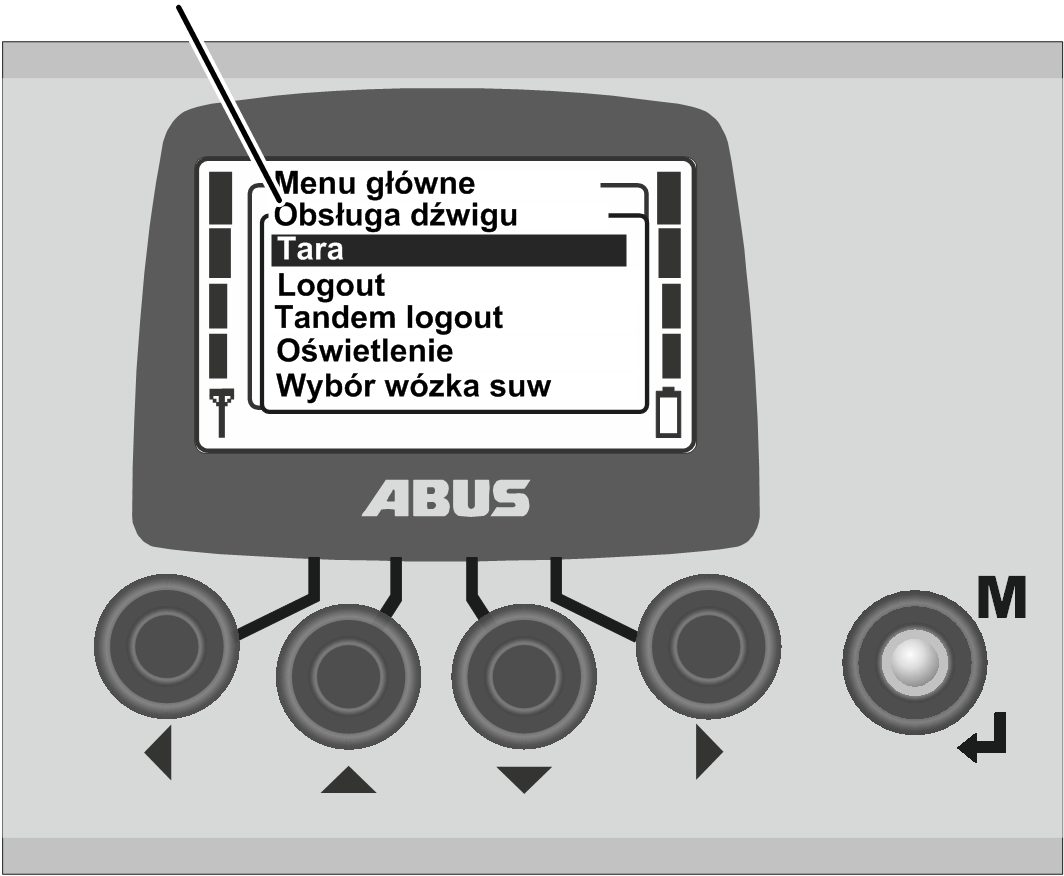
- Na wyświetlaczu zostanie wyświetlony wywołany punkt menu lub dodatkowe menu.
Powrót do poprzedniego menu lub menu głównego
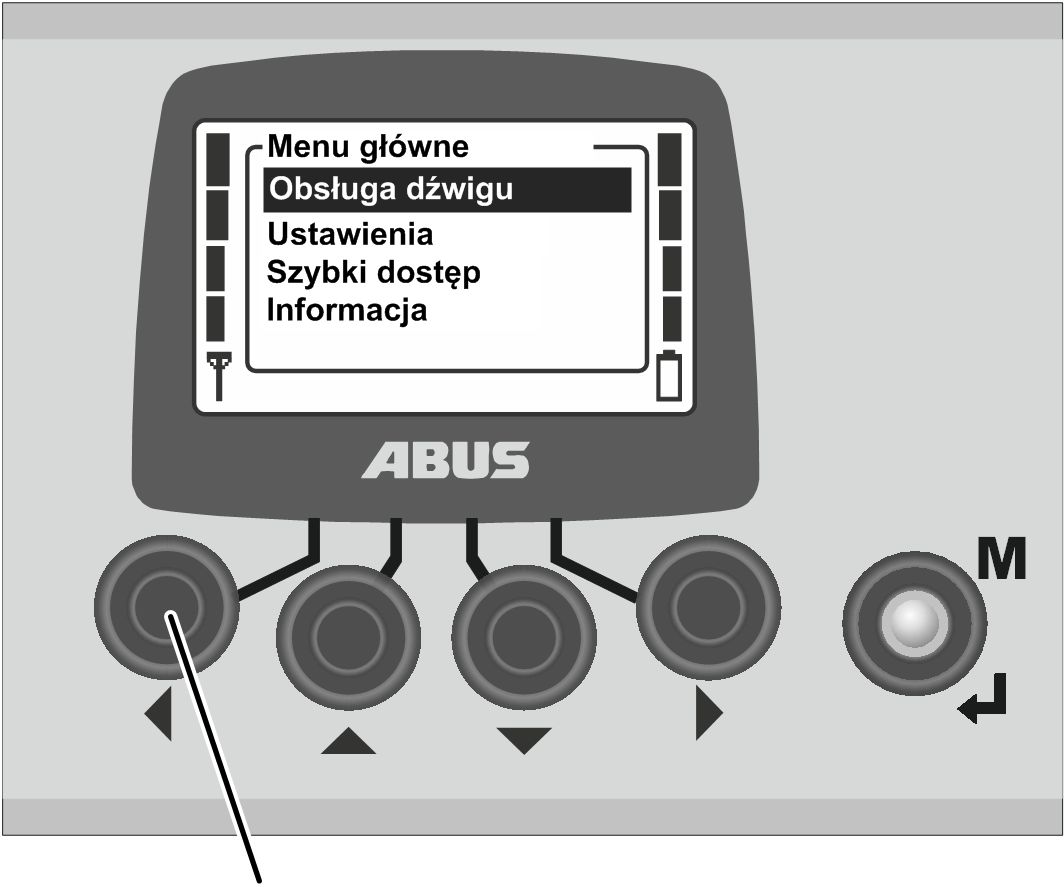
- Nacisnąć klawisz kierunkowy W LEWO.
- Na wyświetlaczu wyświetlane jest ponownie poprzednie menu lub menu główne.
Zamknięcie menu
MENU
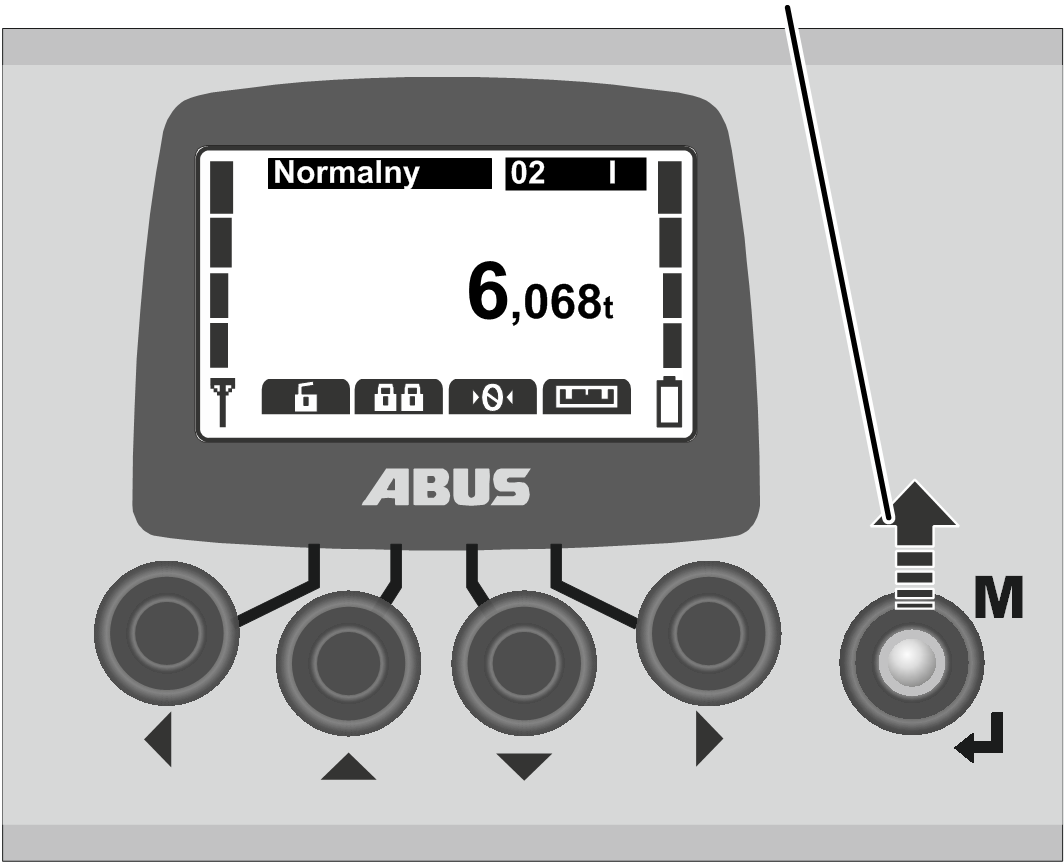
- Albo:
Nacisnąć przycisk MENU.
Albo:
Naciskać wielokrotnie klawisz kierunkowy W LEWO.
- Pilot sterowania zamyka menu i powraca do poprzedniego trybu pracy.
Zmiana wartości
W wielu funkcjach można wybierać lub ustawiać wartości.
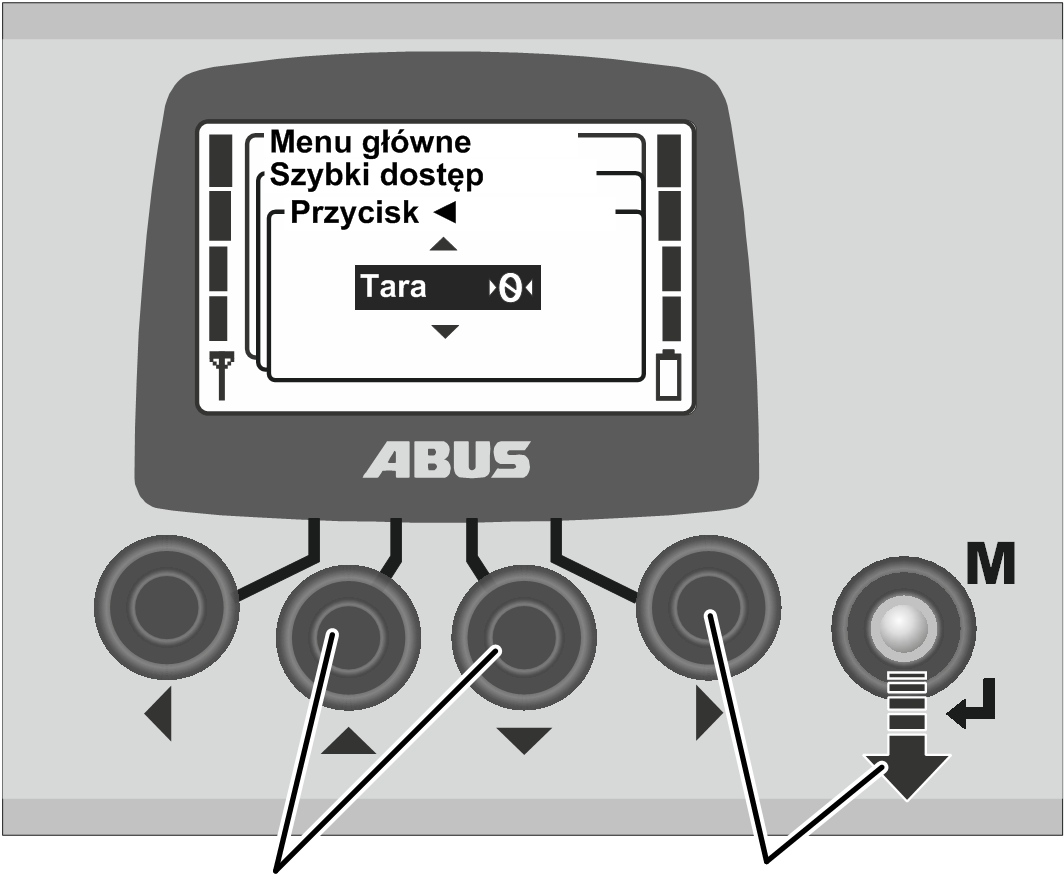
- Na wyświetlaczu zostanie wyświetlone okno z aktualnie ustawioną lub wybraną wartością.
- Jeżeli w wielu miejscach na wyświetlaczu można wybierać lub ustawiać wartości: wybrać miejsce klawiszami kierunkowymi W PRAWO i W LEWO.
Wybrane miejsce zostanie wyświetlone na czarnym tle.
- Klawiszami kierunkowymi GÓRA i DÓŁ wybrać lub ustawić pożądaną wartość.
- Klawiszem kierunkowym W PRAWO lub klawiszem ENTER potwierdzić wybrana lub ustawioną wartość.
- Wybrana lub ustawiona wartość zostanie zapisana.
Jeżeli wartość nie ma być zmieniona
- Albo:
Zamknąć menu klawiszem MENU.
Albo:
Klawiszem kierunkowym W LEWO powrócić do poprzedniego menu.
Potwierdzanie lub przerywanie komunikatów
Kody błędów i inne wskazówki są wyświetlane jako komunikaty.
komunikat
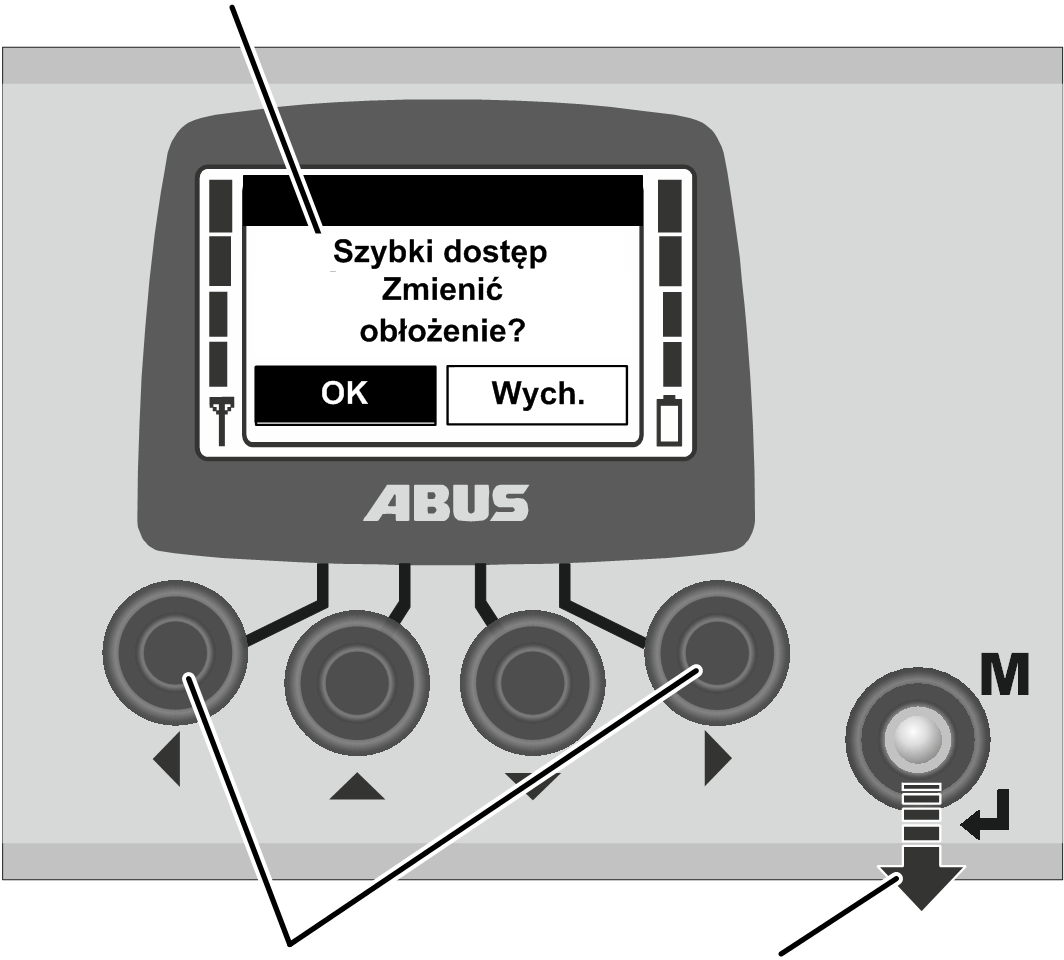
- Tylko gdy przycisków ekranowych jest kilka: klawiszami kierunkowymi W LEWO I W PRAWO wybrać odpowiedni przycisk ekranowy (z czarnym tłem).
- Nacisnąć przycisk ENTER.
Wprowadzanie kodu lub PIN
Niektóre menu są zabezpieczone kodem, aby uniknąć przypadkowych zmian. Dodatkowo cały pilot sterowania a także określone funkcje mogą być zabezpieczone kodem PIN.
GÓRA i DÓŁkod 0005
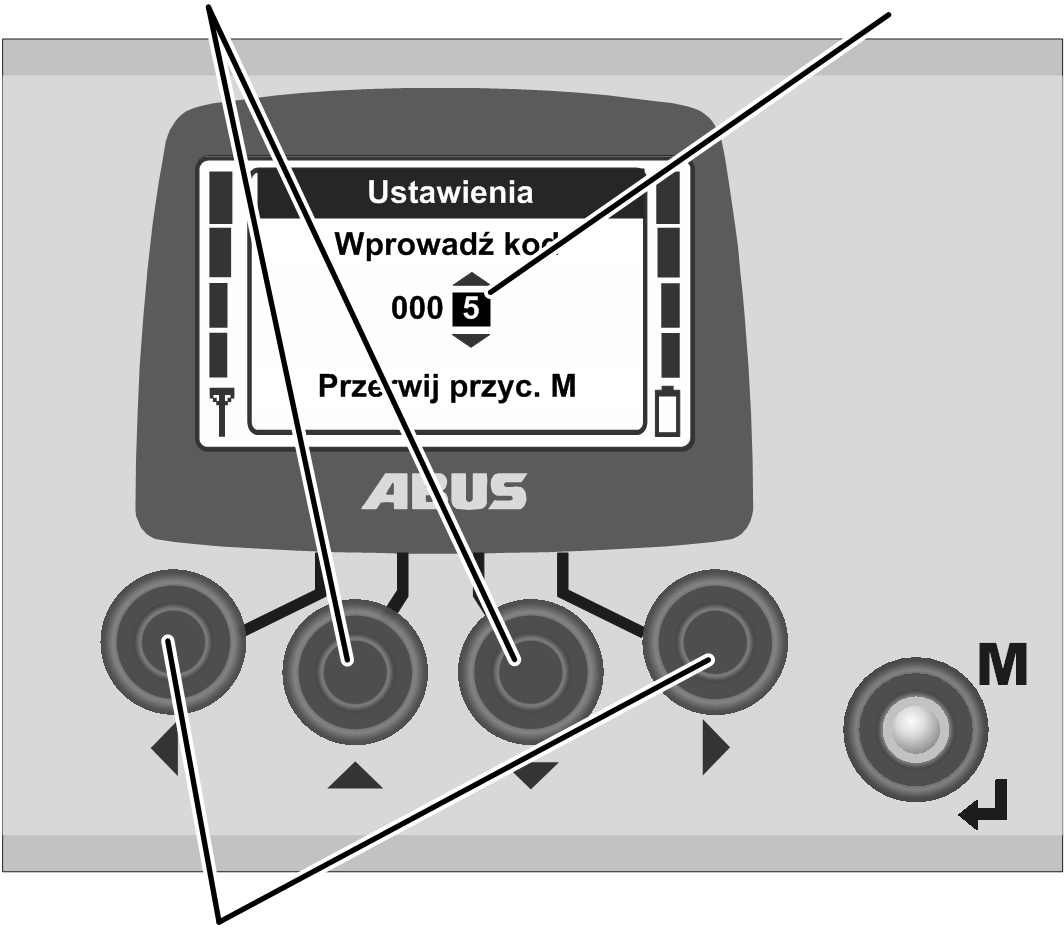
- Na wyświetlaczu wyświetlane jest pole wprowadzania kodu (zabezpieczenie niektórych menu) lub pole wprowadzania kodu PIN (zabezpieczenie pilota sterowania i chronionych funkcji).
- Przyciskami kierunkowymi W PRAWO i W LEWO. wybrać cyfrę, która ma być ustawiona.
- Wybrana cyfra zostanie wyświetlona na czarnym tle.
- Przyciskami kierunkowymi GÓRA i DÓŁ ustawić pierwszą cyfrę.
- W ten sposób ustawi kod lub PIN.
- Kod dla menu „Ustawienia“ to „0005“.
- Kod menu serwisowego: „0055“.
- Kod PIN zabezpieczenia pilota sterowania (zablokowanie pilota sterowania) może być uaktywniony i ustalony w każdej chwili. Patrz „Ustawianie kodu PIN zabezpieczenia pilota sterowania i chronionych funkcji“.
Jest ustawiony fabrycznie na „0000“.
- Dotyczy tylko zabezpieczanych funkcji: kod PIN dla zabezpieczanych funkcji (pomijanie ogranicznika obciążenia i wyłącznika granicznego) można ustawiać dowolnie.
Kod PIN dla zabezpieczanej funkcji „Wyłącznik graniczny“ (poziom dostępu PIN 1) jest ustawiony fabrycznie na „9001“.
Kod PIN dla zabezpieczonego ogranicznika obciążenia (poziom dostępu PIN 2) jest ustawiony fabrycznie na „8201“.
Kod PIN dla całkowitego odblokowania wszystkich chronionych funkcji (poziom dostępu PIN 3) jest ustawiony fabrycznie na „0190“.
MENU do przerywania
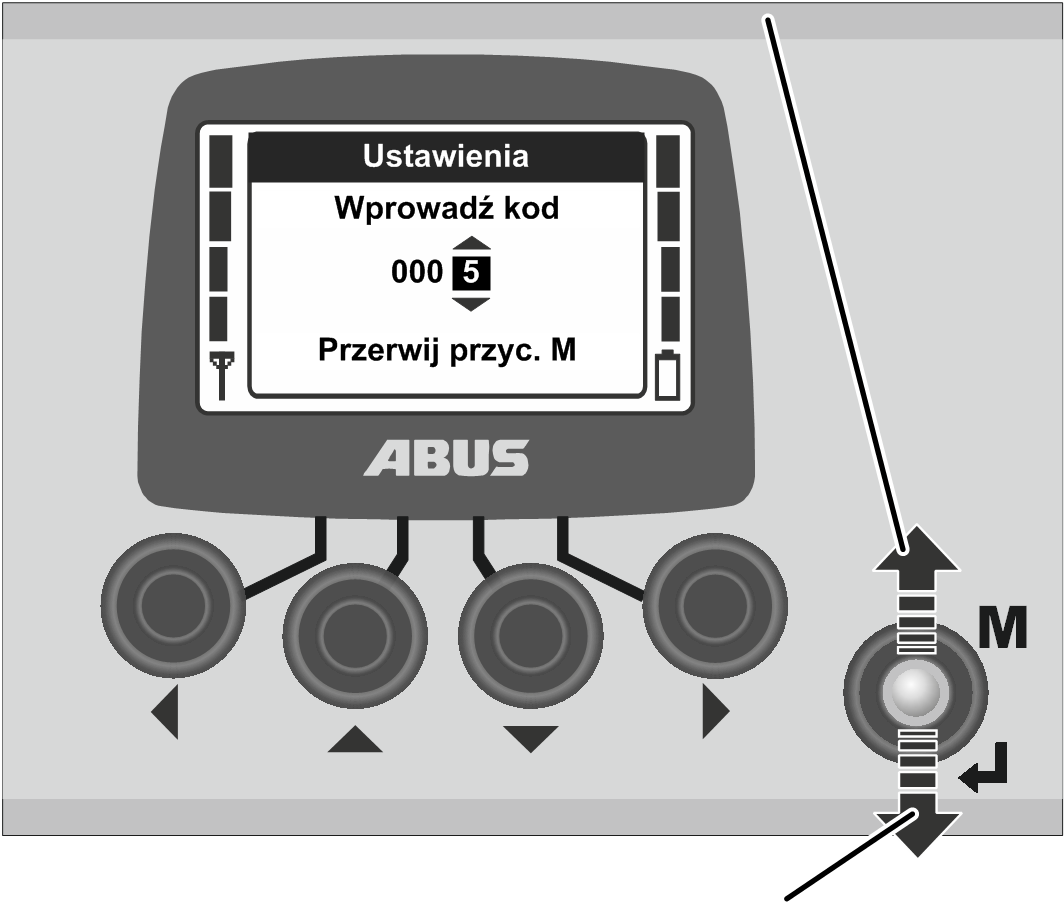
- Wcisnąć ENTER, aby potwierdzić lub MENU, aby przerwać.
Potwierdzanie
menu „Ustawienia“
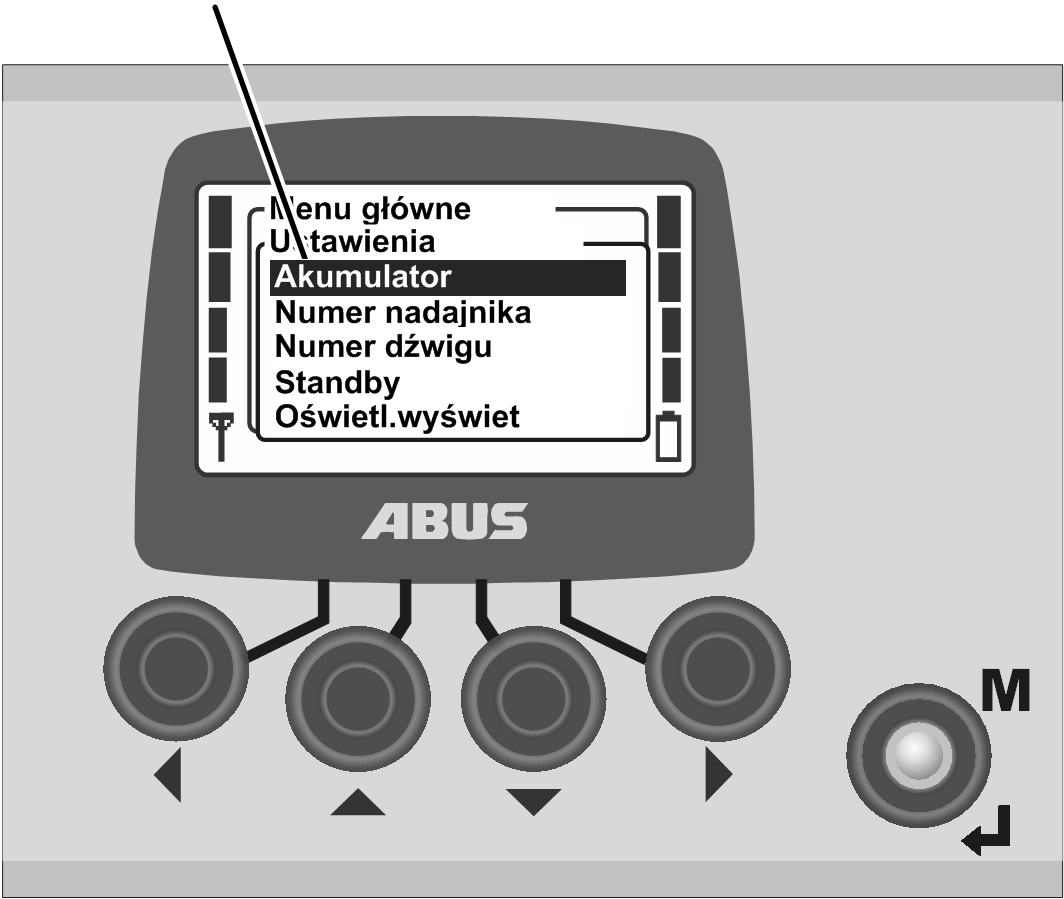
- Na wyświetlaczu zostanie wyświetlony wywołany punkt menu .
Przerywanie
- Pilot sterowania zamyka menu i powraca do poprzedniego trybu pracy. "Normalny".
Po wprowadzeniu błędnego kodu lub błędnego kodu PIN:
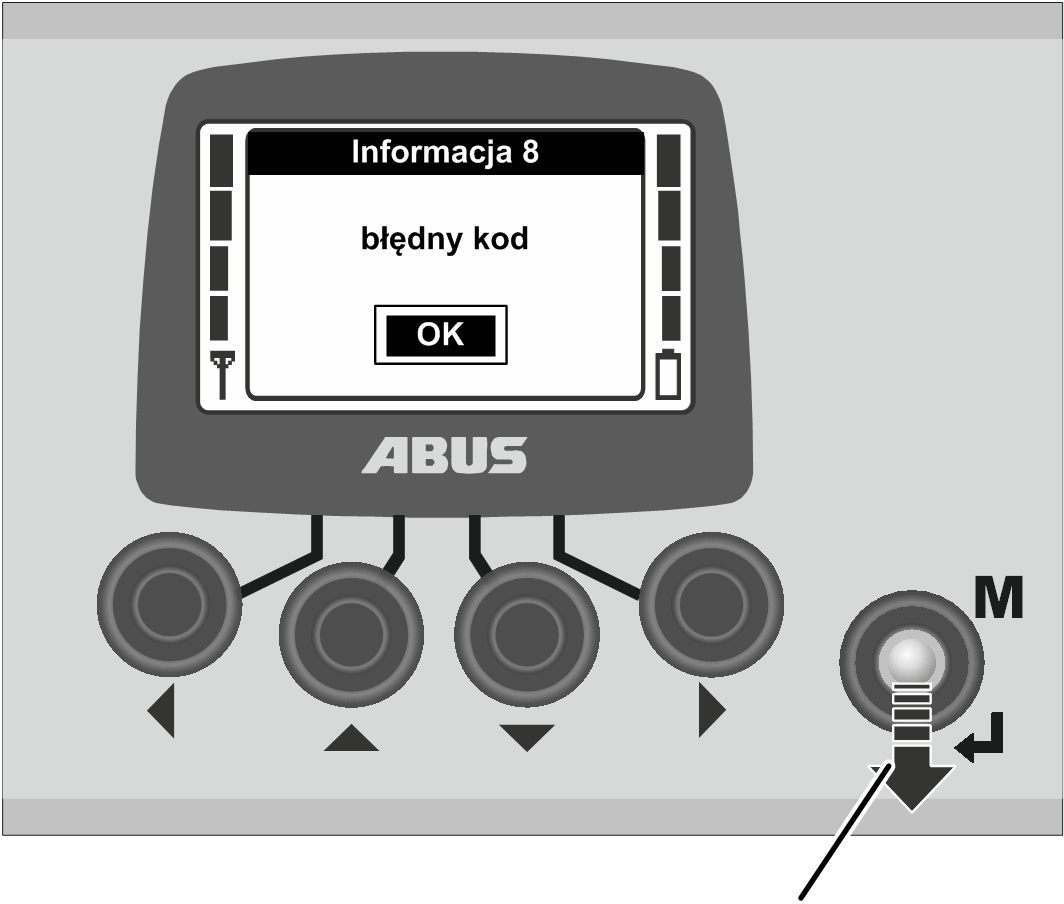
- Na wyświetlaczu wyświetlany jest komunikat „Błędny kod“ lub "Błędny PIN".
- Nacisnąć przycisk ENTER.
- Na wyświetlaczu wyświetlane jest ponownie pole wprowadzania kodu lub pole wprowadzania kodu PIN.
Liczba błędnych wprowadzeń kodu lub kodu PIN nie jest ograniczona. Pilot sterowania nie jest blokowany po zbyt dużej liczbie błędnych wprowadzeń kodu lub kodu PIN.
Wskazania w trybie pracy (pilot sterowania)
W trybie pracy „Normalny“:
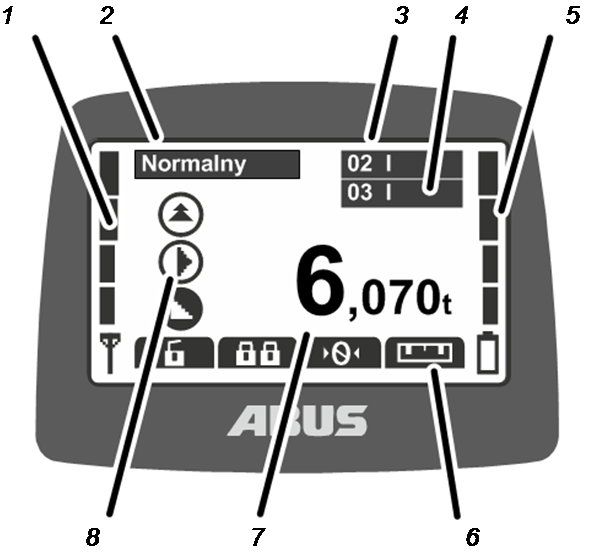
- 1: Sygnał: na wyświetlaczu wyświetlana jest jakość połączenia radiowego. Im mniej belek na wskaźniku, tym słabszy sygnał.
- 2: Tryb pracy: na wyświetlaczu jest wyświetlany aktualny tryb pracy „Normalny“.
- 3: "Numer suwnicy" i wózek: na wyświetlaczu jest wyświetlany numer suwnicy (01, 02, …), do której jest zalogowany pilot sterowania.
Dla dźwignicy z jednym wózkiem wyświetlane jest „I“; co oznacza wózek I.
W suwnicy z dwoma wózkami dodatkowo wyświetlany jest wybrany wózek (I i/lub II) , Patrz „Obsługa suwnicy z dwoma wózkami suwnicowymi“.
W dźwignicy z jednym wózkiem w pilocie sterowania można też przełączać przemiennie wskaźniki dla „I“ i „II“ , ale w każdym przypadku obsługiwany jest wózek I.
- 4: „Numer dźwigu“ i wózek w trybie sterowania tandemowego: na wyświetlaczu wyświetlany jest dodatkowo numer dźwignicy współpracującej, do której zalogowany jest pilot sterowania w trybie sterowania tandemowego. Patrz „Obsługa suwnic we wspólnym trybie Tandem“.
- 5: Wskaźnik ładowania: na wyświetlaczu wyświetlana jest pozostała pojemność akumulatora. Cztery pełne belki oznaczają całkowicie naładowany akumulator, cztery puste - belki - całkowicie rozładowany akumulator.
- 6: Ustawione funkcje klawiszy szybkiego dostępu: na wyświetlaczu wyświetlane są symbole funkcji, przypisanych do klawiszy szybkiego dostępu (klawisze kierunkowe). Patrz „Ustawianie klawiszy szybkiego dostępu“.
Symbol na czarnym tle: funkcja jest dostępna i może być wybrana.
Symbol na białym tle: funkcja jest aktualnie niedostępna.
Cały symbol biały: dla tego klawisza szybkiego dostępu nie została wybrana żadna funkcja.
- 7: wskaźnik obciążenia: na wyświetlaczu wyświetlany jest ciężar ładunku zawieszonego aktualnie na haku ładunkowym (opcja).
- 8: Symbole jazdy dźwignicy, jazdy wózka, podnoszenia/opuszczania: na wyświetlaczu wyświetlany jest odpowiedni symbol dla sterowników joystick. Patrz „Obsługa dźwignicy“.
Inne symbole:
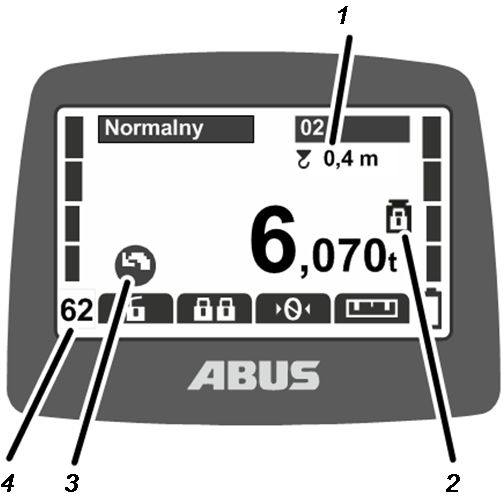
- 1: System zapobiegający kołysaniu ładunku: na wyświetlaczu wyświetlana jest informacja, czy system jest włączony i jaka długość jest ustawiona dla urządzenia ładunkowego. Patrz „Używanie systemu zapobiegającego kołysaniu “.
- 2: Zabezpieczany ogranicznik obciążenia: na wyświetlaczu wyświetlana jest informacja, czy zabezpieczany ogranicznik obciążenia jest włączony (symbol odważnika z zamkniętą kłódką) czy wyłączony (symbol odważnika z otwartą kłódką). Patrz „Włączanie i wyłączanie ogranicznika obciążenia“.
- 3: Symbole obrotu: w żurawiu warsztatowym wskaźnik symboli można przełączać w celu wyświetlania symboli obrotu zamiast jazdy żurawia. Patrz „Ustawianie typu dźwignicy w celu uzyskania odpowiednich symboli na wyświetlaczu“.
- 4: Kanał radiowy: na wyświetlaczu jest wyświetlany aktualny kanał radiowy. Patrz „Ustawianie edycji kanału“.
W trybie pracy „Nie zalogowany“:
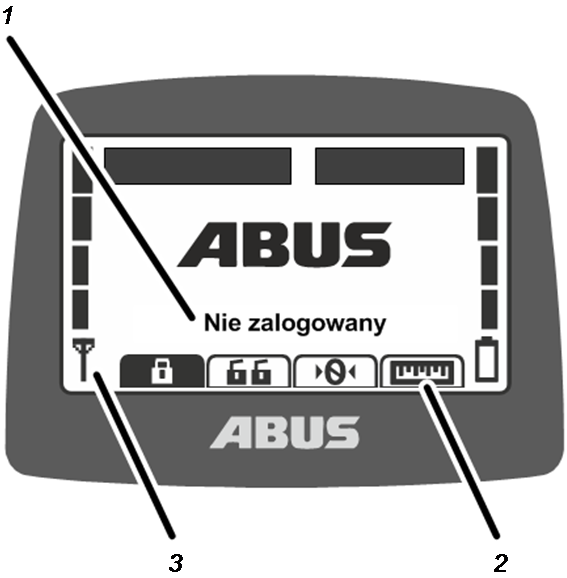
- 1: Tryb pracy: na wyświetlaczu jest wyświetlany aktualny tryb pracy „Nie zalogowany“.
- 2: Klawisze szybkiego dostępu: na wyświetlaczu wszystkie klawisze szybkiego dostępu (z wyjątkiem klawisza "Login") są wyświetlane na białym tle (niedostępne).
- 3: Jakość sygnału: na wyświetlaczu nie jest wyświetlana żadna belka, ponieważ pilot sterowania nie jest zalogowany do żadnej dźwignicy.
Wskazania w trybie pracy (odbiornik)
Odbiornik z przekaźnikiem:
diody LED
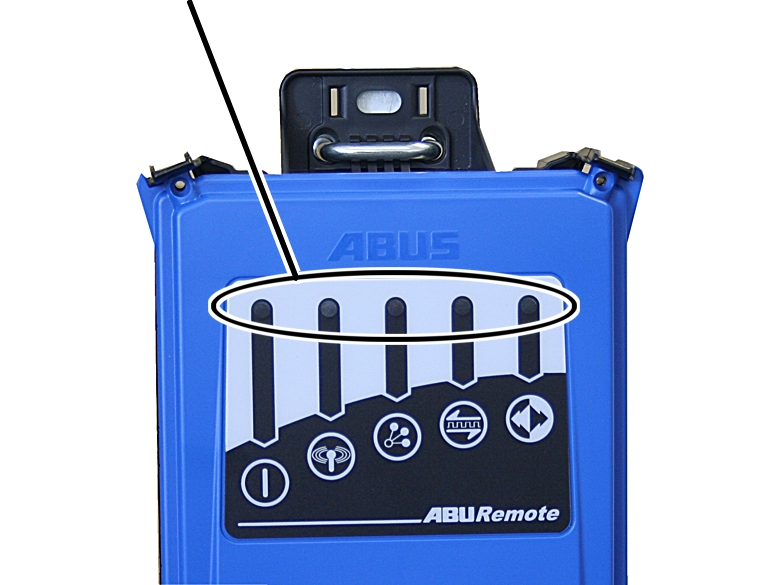
Symbol |
Znaczenie |
|---|---|
|
Wył.: odbiornik wyłączony Miga: problem z napięciem roboczym Wł.: odbiornik włączony |
|
Wył.: brak połączenia radiowego z pilotem sterowania Miga: odbiornik szuka pilota sterowania Wł.: połączenie radiowe nawiązane |
|
Miga jednokrotnie: sterowanie tandemowe wyłączone Miga dwukrotnie: sterowanie tandemowe włączone |
|
Wył.: przerwana transmisja danych Miga: zła jakość transmisji danych Wł.: nawiązana transmisja danych |
|
Wył.: wciśnięty przycisk zatrzymania awaryjnego. Miga: pilot sterowania w trybie pracy ‚Normalny’ Wł.: przyciski jazdy dźwignicy, jazdy wózka, podnoszenia/opuszczania wciśnięte |
Odbiornik magistrali CAN
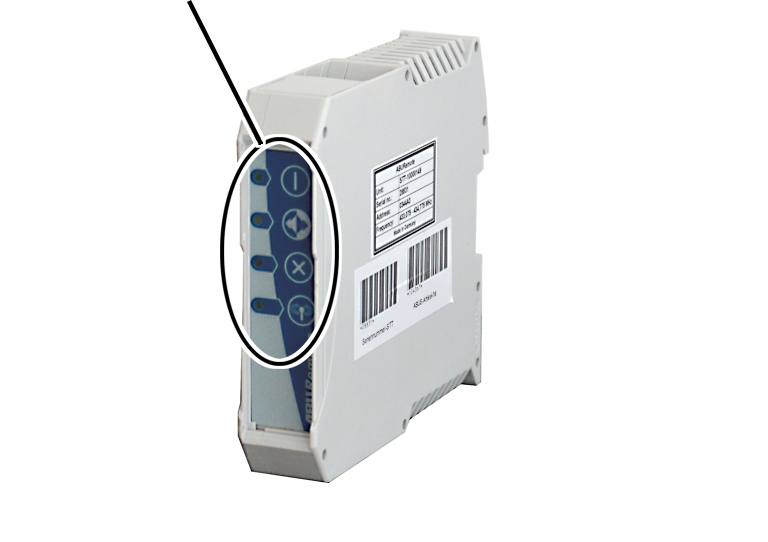
diody LED
Symbol |
Znaczenie |
|---|---|
|
Wył.: odbiornik wyłączony Miga: problem z napięciem roboczym Wł.: odbiornik włączony |
|
Wył.: wciśnięty przycisk zatrzymania awaryjnego. Miga: pilot sterowania w trybie pracy ‚Normalny’ Wł.: przyciski jazdy dźwignicy, jazdy wózka, podnoszenia/opuszczania wciśnięte |
|
Wył.: odbiornik pracuje bezbłędnie Miga: błąd funkcji zatrzymania awaryjnego Wł.: błąd w sieci magistrali CAN |
|
Wył.: brak połączenia radiowego z pilotem sterowania Miga: odbiornik szuka pilota sterowania Wł.: połączenie radiowe nawiązane |
Przegląd menu głównego
nie i obsługa menu głównego: patrz „Wywoływanie i zamykanie punktów menu“.
Punkt menu |
Punkt menu |
Funkcje |
Klawisz szybkiego dostępu |
Patrz |
|---|---|---|---|---|
„Obsługa dźwigu“ |
„Tara“ |
Zerowanie wskaźnika obciążenia |
|
„Tara“. |
„Login“ |
Zalogować pilot sterowania do odbiornika. |
|
„Kontrola, włączanie i dopuszczanie przed rozpoczęciem pracy“. |
|
„Logout“ |
Wylogować pilot sterowania z odbiornika. |
|
||
„Tandem Login“ |
Zalogować pilot sterowania do trybu synchronicznego na drugiej dźwignicy. |
|
||
„Tandem Logout“ |
Wylogować drugi pilot sterowania w trybie sterowania tandemowego z drugiej dźwignicy. |
|
||
„Oświetlenie“ |
Włączyć i wyłączyć oświetlenie dźwignicy. |
|
||
„SZKŁ wł.“ |
Włączyć system zapobiegający kołysaniu ładunku i ustawić długość urządzenia ładunkowego. |
|
||
„SZKŁ wył.“ |
Wyłączyć system zapobiegający kołysaniu ładunku. |
|
||
„Wybór wózka suw“ |
Przełączanie wózka I, wózka II i wózków I+II |
(niedostępne) |
||
„Wybór dźwigu“ |
Przełączanie między pierwszą i drugą dźwignicą w trybie indywidualnym i trybie sterowania tandemowego. |
(niedostępne) |
||
(niedostępne jako pumkt menu) |
Pominąć wyłącznik graniczny systemu objazdowego |
|
||
„Suw superdok wł.“ |
Włączanie suwu superdokładnego wciągnika linowego. |
|
||
„Suw superdok wył.“ |
Wyłączanie suwu superdokładnego wciągnika linowego. |
|


Punkt menu |
Punkt menu |
Funkcje |
Klawisz szybkiego dostępu |
Patrz |
|---|---|---|---|---|
„Nauka“ |
Wykonanie funkcji Teach-In w elektronicznym wyłączniku granicznym podnoszenia lub ustalenie punktów do sterowania pozycjonowaniem. |
|
„Wykonanie funkcji Teach-In w elektronicznym wyłączniku granicznym podnoszenia“ lub „Programowanie pojedynczych punktów“ „Sterowanie pozycjonowaniem w ABUControl: programowanie pojedynczych punktów” lub „Programowanie tras“ „Sterowanie pozycjonowaniem w ABUControl: programowanie tras” |
|
„Pozycjonow.“ |
Dosuw do pozycji sterowania pozycjonowaniem. |
|
„Wspomaganie pozycjonowania: dojazd do pozycji“ lub „Sterowanie pozycjonowaniem w ABUControl: wysterowywanie pojedynczych punktów i punktu trasy“. | |
„Ustawienia“ |
„Akumulator“ |
Wyświetlanie pozostałego czasu ładowania akumulatorów i ustawianie alarmu |
„Wyświetlanie pozostałego czasu pracy akumulatorów i ustawianie alarmu“. |
|
„Numer pilota sterowania“ |
Ustawić numer pilota sterowania, który ma być wyświetlany na wyświetlaczu. |
|||
„Numer dźwigu“ |
Ustawić numer dźwignicy, który ma być wyświetlany na wyświetlaczu. |
|||
„Standby“ |
Ustawianie czasu, po którym pilot sterowania przełączy się na tryb pracy ‚Standby’. |
|||
„Czujnik światła“ |
Ustawianie czułości czujnika światła do podświetlenia wyświetlacza |
|||
„Język“ |
Wybór języka menu i komunikatów. |
|||
„Typ żurawia“ |
Wybór typu żurawia (suwnica pomostowa lub żuraw warsztatowy) w celu ustalenia symboli wyświetlacza |
„Ustawianie typu dźwignicy w celu uzyskania odpowiednich symboli na wyświetlaczu“. |
||
"Szybki dostęp" |
„Przycisk ◄“ |
Wybór funkcji dla klawisza szybkiego dostępu. |
||
„Przycisk ▼“ |
Wybór funkcji dla klawisza szybkiego dostępu. |
|||
„Przycisk ▲“ |
Wybór funkcji dla klawisza szybkiego dostępu. |
|||
„Przycisk ►“ |
Wybór funkcji dla klawisza szybkiego dostępu. |
|||
"Informacja" |
Wyświetlanie elektronicznej tabliczki znamionowej |


Przegląd menu Serwis
Punkt menu |
Punkt menu |
Funkcje |
Dostęp do punktu menu |
Patrz |
|---|---|---|---|---|
„Łączność radiowa“ |
„Kanał“ |
Uaktywnianie automatycznego wyszukiwania wolnego kanału radiowego lub ustawienie stałego kanału. |
Przy wylogowanym lub zalogowanym pilocie sterowania |
|
„Zakres kanałów“ |
Ograniczenie automatycznego wyszukiwania wolnego kanału radiowego do określonego zakresu kanałów |
Tylko przy wylogowanym pilocie sterowania |
||
„Edycja kanału“ |
Włączanie wskaźnika kanału radiowego w trybie pracy „Normalny“ |
Przy wylogowanym lub zalogowanym pilocie sterowania |
||
„Adres“ |
Ustawianie adresu odbiornika w pilocie sterowania |
Tylko przy wylogowanym pilocie sterowania |
„Ustawianie adresu (powiązania pilota sterowania z odbiornikiem)“. |
|
„Aplikacja“ |
Ustawianie aplikacji pilota sterowania (rodzaj konstrukcji i warianty) |
Tylko przy wylogowanym pilocie sterowania |
||
"Moc nadawania" |
„Pilot sterowania“ |
Ustawianie mocy nadawania pilota sterowania |
Przy wylogowanym lub zalogowanym pilocie sterowania |
|
„Odbiornik“ |
Ustawianie mocy nadawania odbiornika |
Tylko przy zalogowanym pilocie sterowania |
||
"Godziny pracy" |
„Pilot sterowania“ |
Wyświetlanie licznika godzin pracy pilota sterowania |
Przy wylogowanym lub zalogowanym pilocie sterowania |
„Wyświetlanie liczby godzin pracy pilota sterowania i odbiornika“. |
„Odbiornik“ |
Tylko przy zalogowanym pilocie sterowania |
„Wyświetlanie liczby godzin pracy pilota sterowania i odbiornika“. |
||
„Tryb wybierania“ |
Ustawianie trybu wyboru dla „Wyboru wózka suw“ i „Wyboru dźwigu“ klawiszami przechylnymi |
Przy wylogowanym lub zalogowanym pilocie sterowania |
||
„Czas czekania“ |
Ustawianie czasu czekania po zalogowaniu i dopuszczeniu jazdy do góry na sterowniku dźwignicy |
Tylko przy zalogowanym pilocie sterowania |
||
„Ustaw PIN“ |
Uaktywnianie i ustawianie kodu PIN zabezpieczenia pilota sterowania i chronionych funkcji |
Przy wylogowanym lub zalogowanym pilocie sterowania |
„Ustawianie kodu PIN zabezpieczenia pilota sterowania i chronionych funkcji“. |
|
„Wyłącz PIN“ |
Wyłączanie wszystkich poziomów kodu PIN zabezpieczenia pilota sterowania i chronionych funkcji |
Przy wylogowanym lub zalogowanym pilocie sterowania |
Montaż i podłączanie
Dotyczy każdego, kto wykonuje prace przy suwnicy.
Użytkownik suwnicy jest odpowiedzialny za dobór i odpowiednie kwalifikacje personelu przeprowadzającego uruchomienie.
Przykłady odpowiednio wykwalifikowanych osób:
- Osoby posiadające obszerną wiedzę opartą na wykształceniu zawodowym w zakresie budowy maszyn oraz elektrycznych instalacji suwnic.
- Osoby posiadające wystarczające doświadczenie w zakresie eksploatacji, montażu i konserwacji suwnic.
- Osoby dysponujące kompleksową znajomością odnośnych reguł techniki, dyrektyw i przepisów bezpieczeństwa, obowiązujących w kraju użytkowania suwnicy.
- Osoby regularnie szkolone przez firmę ABUS.
ABUS nie odpowiada za szkody spowodowane wykonaniem uruchomienia niefachowo lub przez osoby nie mające odpowiednich kwalifikacji.
ABUS zaleca powierzenie wykonywania uruchomienia zespołowi monterskiemu firmy ABUS.
Kontrola spełnienia warunków
Aby możliwe było zamontowanie sterownika radiowego, muszą być spełnione następujące warunki.
- Musi być dostępne urządzenie ostrzegawcze (np. klakson).
- Dźwignica i wózek muszą być wyposażone w urządzenia do awaryjnego zatrzymania krańcowego (np. zderzak lub wyłącznik graniczny z wyłączaniem wstępnym i/lub wyłączaniem końcowym).
Planowanie montażu na suwnicy
- Przed montażem zaplanować, gdzie i jak zostanie zamontowany odbiornik do dźwignicy.
Zaplanowanie zabudowy odbiornika
Zapewnienie maksymalnej stabilności połączenia radiowego
- Odbiornik musi być ustawiony tak, aby mógł bez przeszkód wysyłać sygnały we wszystkich kierunkach. Z tego względu odbiornik nie może być zablokowany przez znajdujące się w bezpośrednim sąsiedztwie elementy metalowe.
- Minimalna odległość odbiornika od części metalowych we wszystkich kierunkach wynosi 1 m.
- Zaplanować pozycję odbiornika tak, aby można go było podłączyć dostarczonym w komplecie przewodem przyłączeniowym do skrzynki stycznikowej dźwignicy.
- Odbiornik musi być ustawiony w pozycji pionowej a przewód przyłączeniowy musi być wyprowadzony z odbiornika do dołu.
- Odbiornik musi być ustawiony tak, aby diody LED były skierowane do środka geometrycznego dźwignicy i były dobrze widoczne z obszaru roboczego dźwignicy.
Dotyczy tylko odbiornika magistrali CAN
Przykładowy montaż odbiornika magistrali CAN
odbiornik magistrali CAN
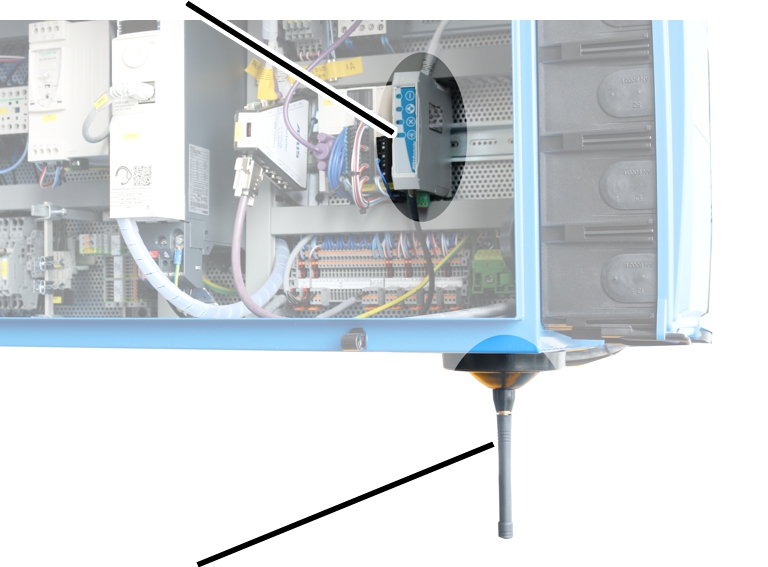
- Odbiornik magistrali CAN zamontować w skrzynce stycznikowej dźwignicy. W celu zapewnienia maksymalnie stabilnego połączenia radiowego podłączyć antenę z podstawą i wyprowadzić podłączenie ze skrzynki stycznikowej dźwignicy.
- Odnośnie montażu anteny z podstawą obowiązują podane wcześniej wskazówki.
- Antenę z podstawa zamontować tak, aby nie zaczepiała o nic podczas jazdy dźwignicy lub wózka.
Planowanie pozycji odbiornika
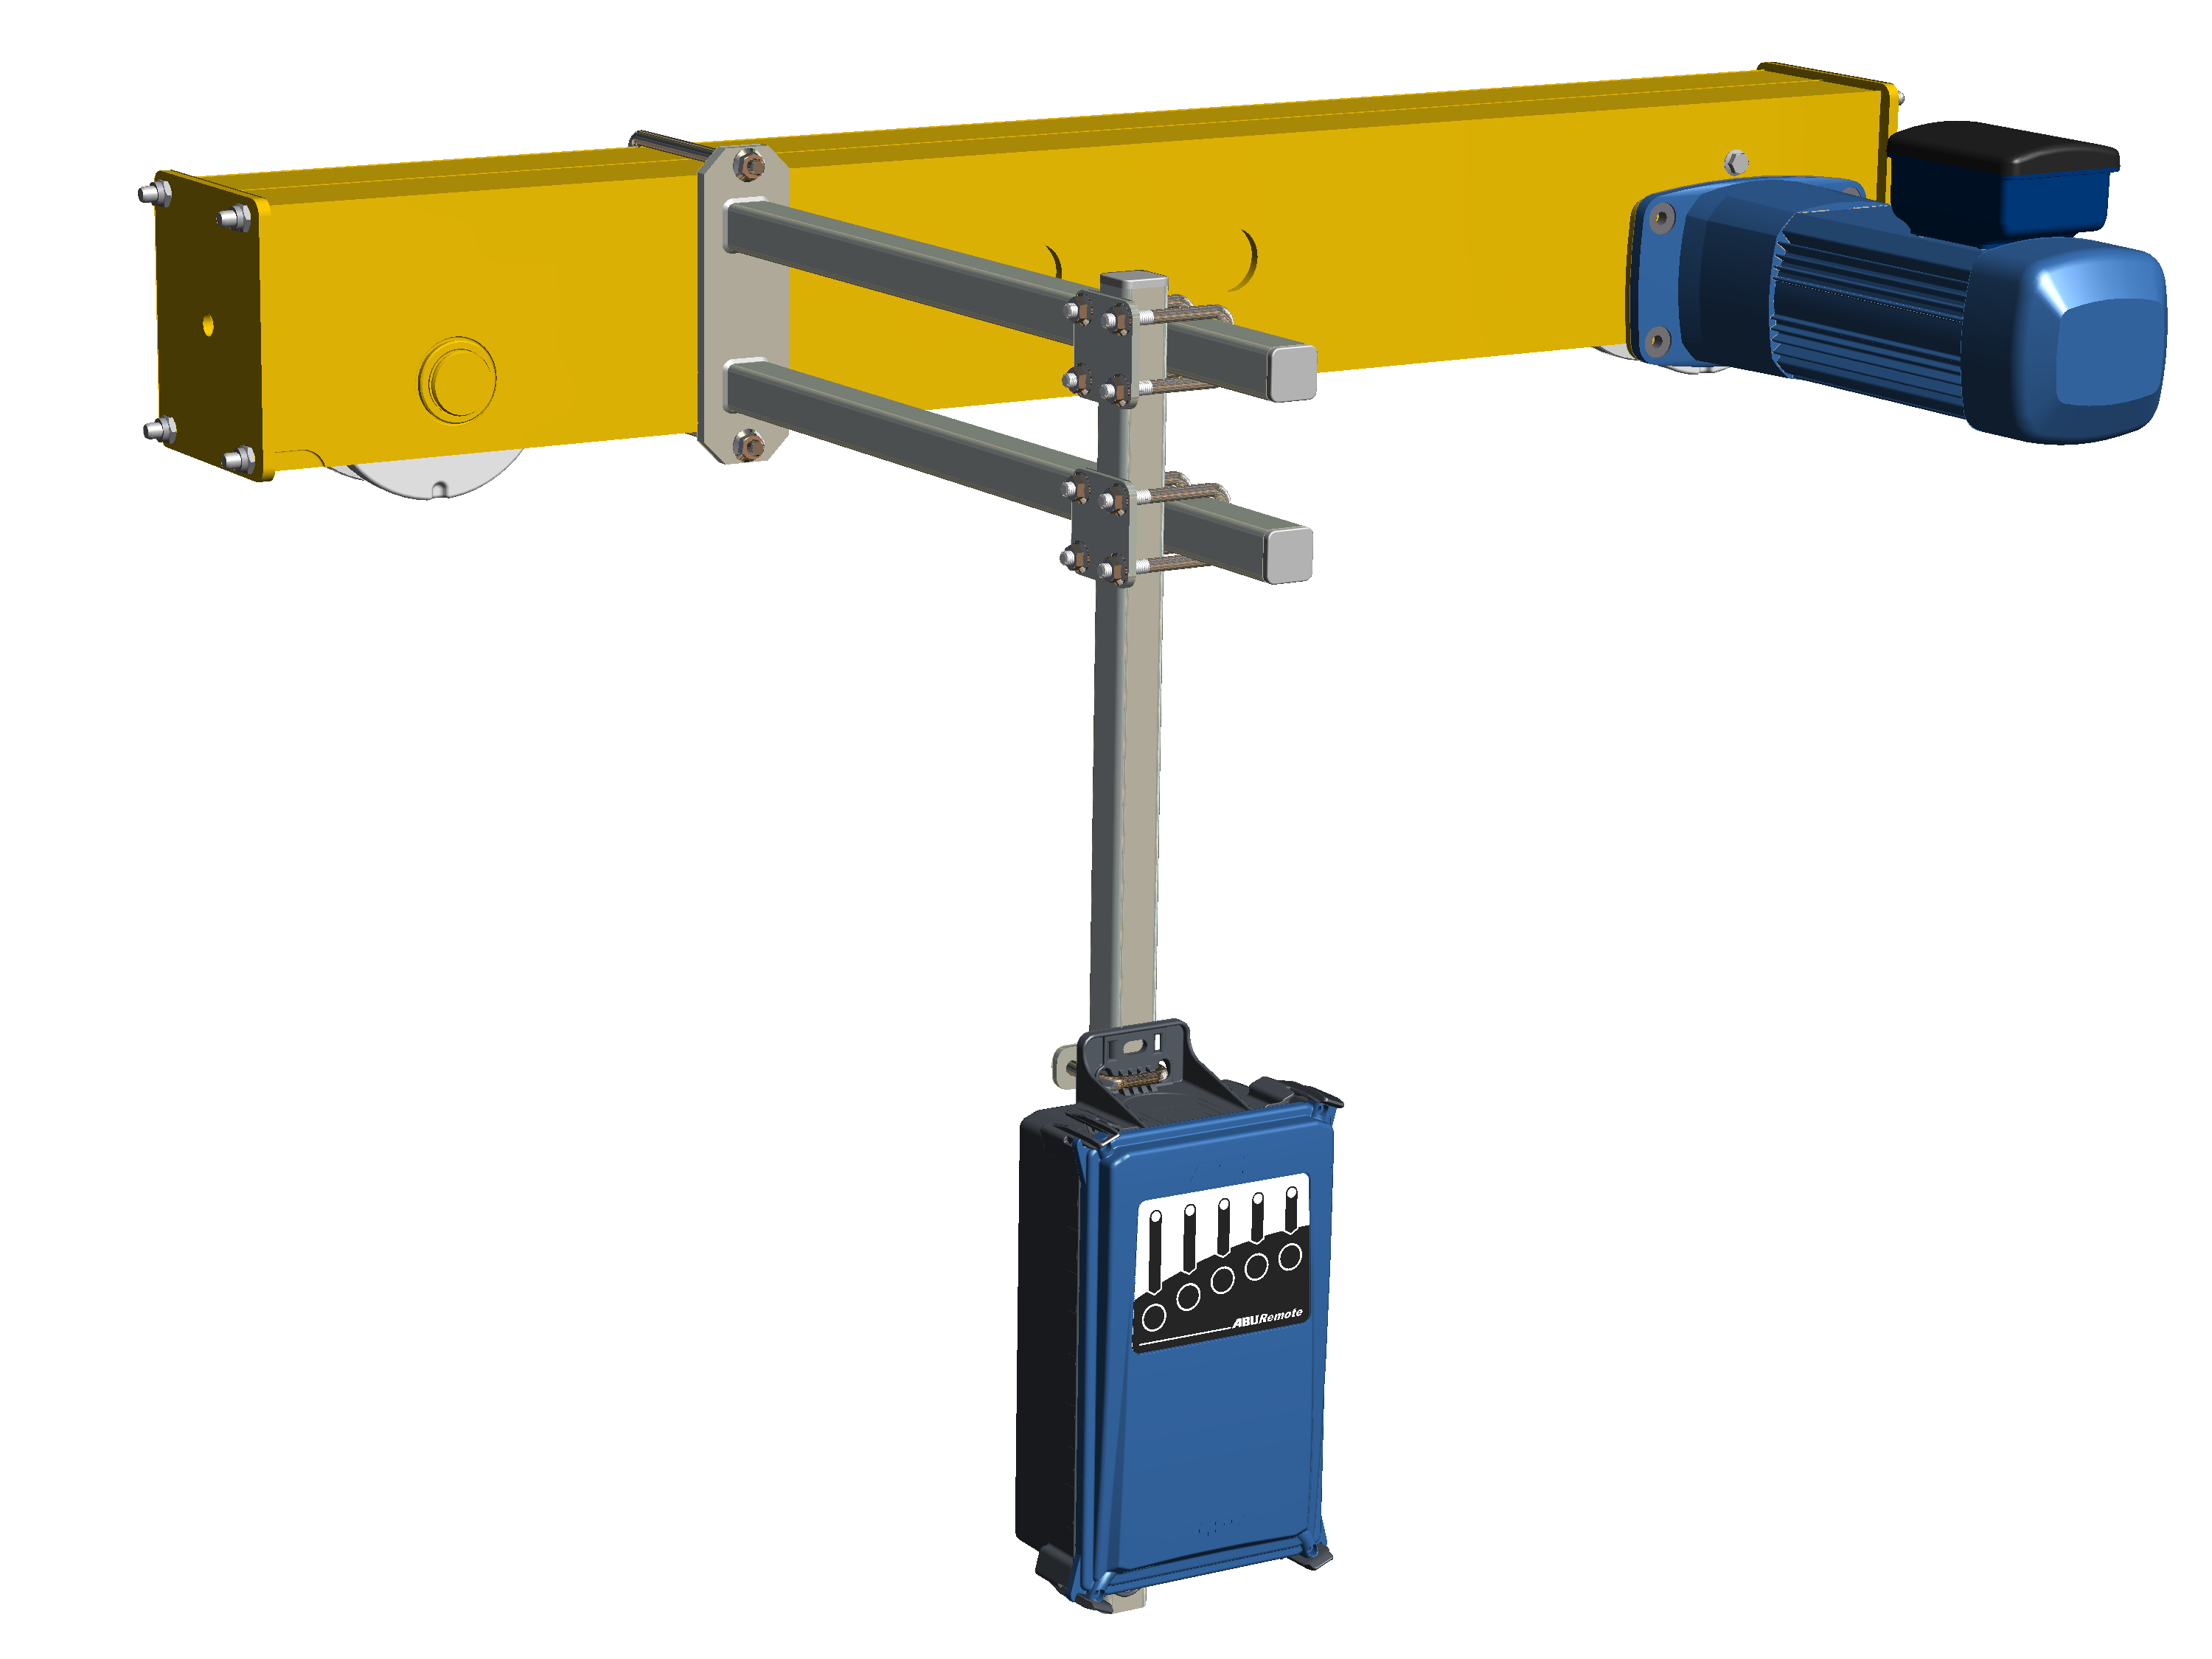
- Suwnica pomostowa: odbiornik należy zamontować wg rysunku na czołownicy. Odbiornik powinien wystawać na dole pod belką główną, aby mógł swobodnie nadawać we wszystkich kierunkach.
- Suwnica pomostowa: odbiornik powinien być zamontowany wg rysunku na czołownicy między obydwiema belkami głównymi. Odbiornik powinien wystawać do dołu pod belkami głównymi, aby mógł swobodnie nadawać we wszystkich kierunkach.
- Suwnica wspornikowa: odbiornik należy zamontować wg rysunku na środkowej czołownicy. Odbiornik powinien zwisać mniejj więcej na połowie wysokości dolnej czołownicy suwnicy wspornikowej.
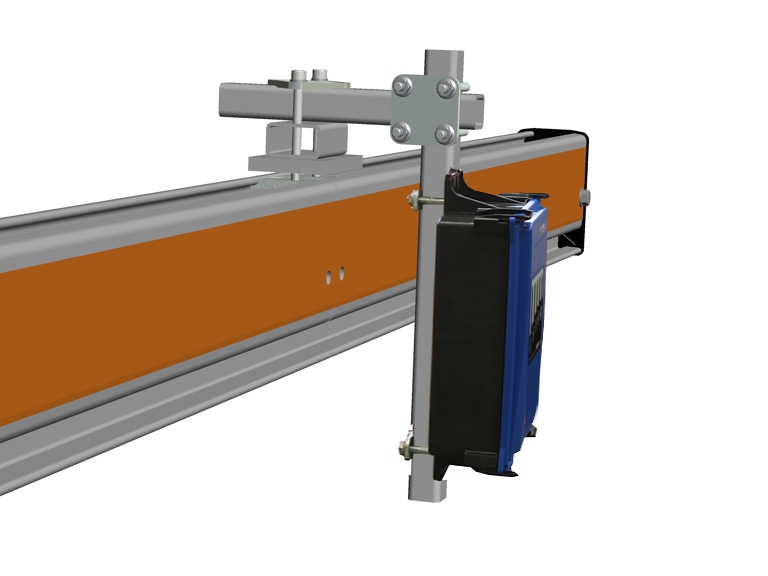
- System HB: odbiotnik powinien być zamontowany wg rysunku zestawem zaciskowym w główce profilu na dźwigarze suwnicy.
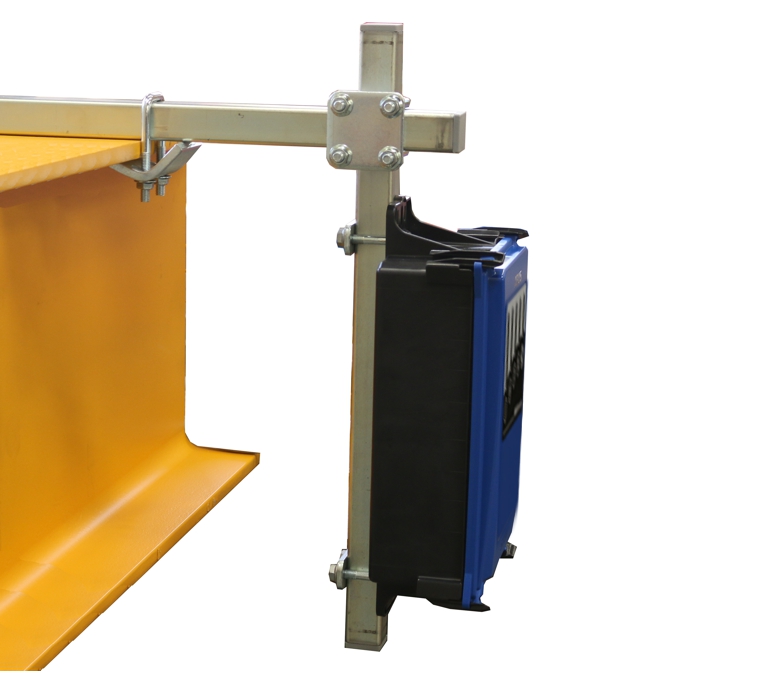
- Suwnica podwieszana: odbiornik powinien być zamontowany wg rysunku łapami zaciskowymi do górnego kołnierza na belce głównej.
- Żuraw warsztatowy: odbiornik powinien być zamontowany wg rysunku łapami zaciskowymi do górnego kołnierza na wysięgniku.
Montaż odbiornika na dźwignicy
Rysunki przedstawiają montaż odbiornika na czołownicy suwnicy pomostowej. Montaż do innych suwnic jest niemal identyczny.
Montaż zamocowania do odbiornika
pałąk gwintowany
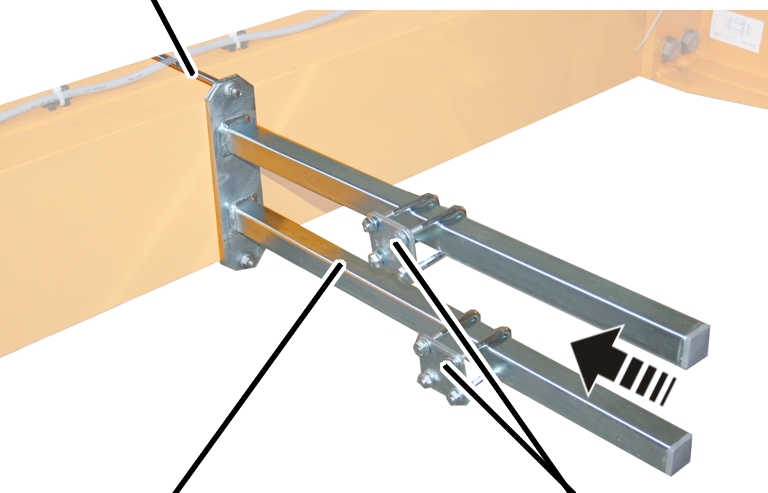
- Zamocować zamocowanie do czołownicy, a której jest zawieszona skrzynka stycznikowa.
- Przykręcić zamocowanie pałąkiem gwintowanym.
Pałąk gwintowany |
Moment obrotowy dokręcania |
|---|---|
M8 |
25 Nm |
M10 |
50 Nm |
M12 |
75 Nm |
- Wsunąć i zabezpieczyć zaciski rurowe (2x).
Montaż pionowej rury kwadratowej do zamocowania
Pionowa rura kwadratowa
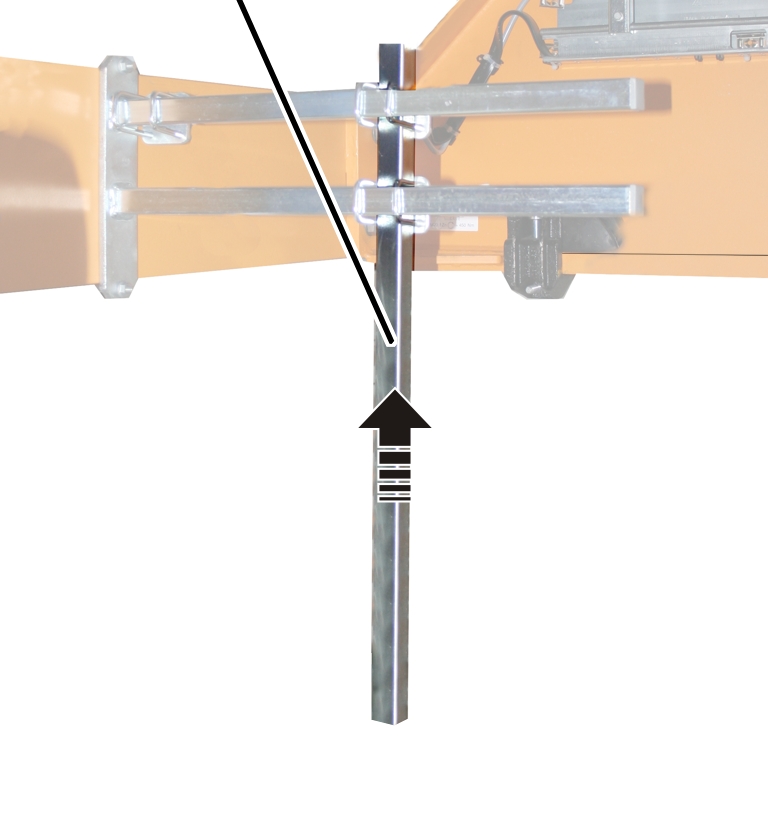
- Założyć pionową rurę kwadratową w wymaganej pozycji do zamocowania.
Wymagana długość wynika z warunków w hali oraz odstępów bezpieczeństwa podanych na rysunku suwnicy.
- Pionową rurę kwadratową przykręcić opaskami zaciskami rurowymi (2x) do zamocowania. 15 Nm
Montaż odbiornika do pionowej rury kwadratowej
pałąk gwintowanypłyta
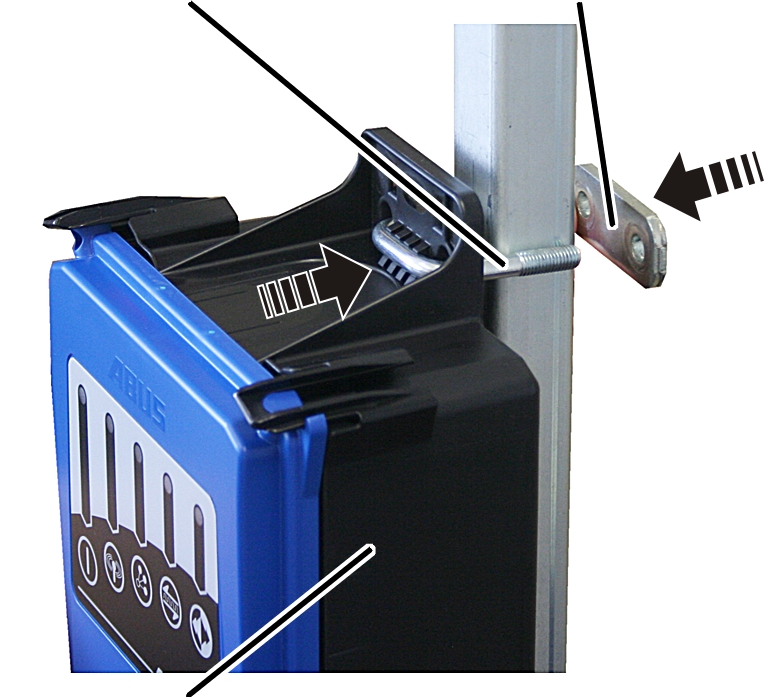
- Przytrzymać odbiornik przy pionowej rurze kwadratowej.
- Na górze i na dole przełożyć przez obudowę pałąk gwintowany.
- Od tyłu założyć na pałąki gwintowane po jednej płytce.
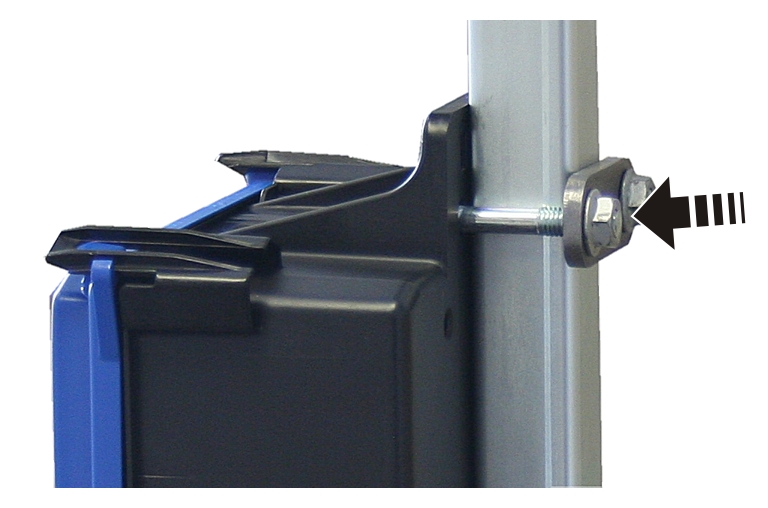
- Pałąki gwintowane przykręcić nakrętkami żebrowanymi M8 (2 szt. na każdy pałąk gwintowany). 15 Nm.
Podłączanie odbiornika do dźwignicy
- Ułożyć przewód przyłączeniowy do skrzynki stycznikowej.
- Zamocować przewód przyłączeniowy obejmami kablowymi.
- Podłączyć wtyczkę do gniazda wtykowego X2 na skrzynce stycznikowej dźwignicy.
- Nie załamywać przewodu magistrali CAN ani przewodu przyłączeniowego anteny z podstawą ani nie układać ich na małych promieniach.
Sprawdzenie po istotnych zmianach
- Jeżeli sterownik ABURemote został zamontowany do istniejącej dźwignicy: przestrzegać przepisów lokalnych i przeprowadzić „Sprawdzenie po istotnych zmianach“.
Zgłoszenie sterownika radiowego
W większości krajów sterownik ABURemote jest zwolniony z obowiązku zgłaszania i opłat.
- Zapoznać się z lokalnymi przepisami i zastosować się do nich.
Przegląd momentów dokręcania śrub
Odbiornik
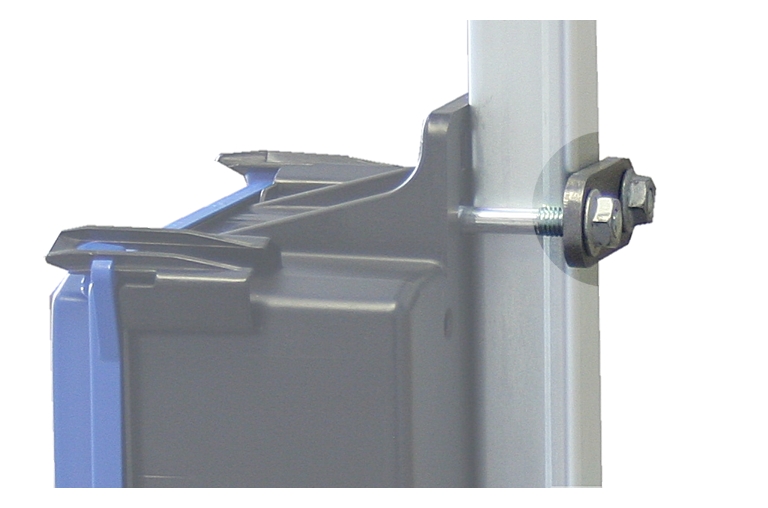
- Pałąk gwintowany i nakrętka żebrowana M8
- 2 szt. na odbiornik
- 15 Nm.
Obsługa
Dotyczy każdego, kto podnosi ładunki suwnicą lub pracuje w jej pobliżu
Koniecznie przeczytać i przestrzegać podręcznika produktu dla suwnicy! Podane tu wskazówki odnoszą się dodatkowo do innych podręczników produktów.
Zatrzymanie awaryjne
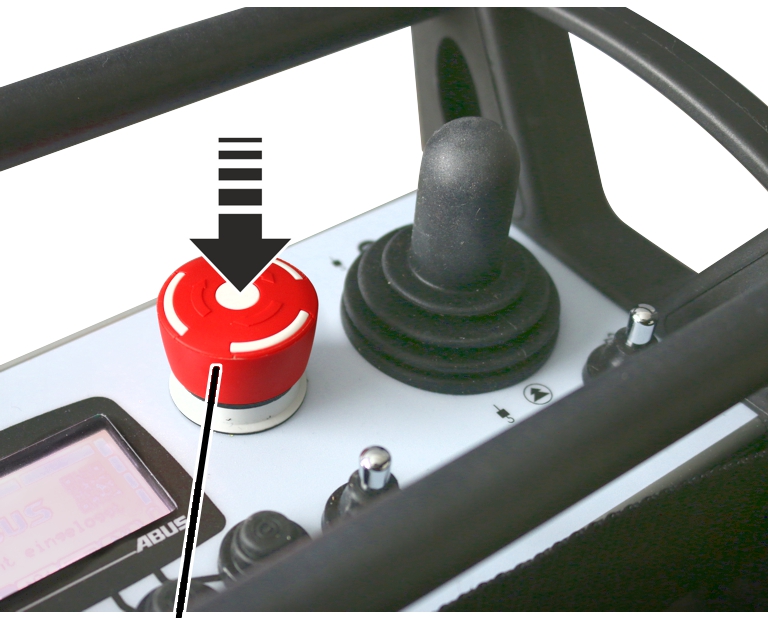
W niebezpiecznych sytuacjach dotyczących dźwignicy
- Wcisnąć klawisz Stop.
- Pilot sterowania wyśle do odbiornika sygnał Stop.
- Przerwie to wysyłanie sygnału gotowości, który normalnie jest ciągle wysyłany do odbiornika.
- Odbiornik odbierze sygnał Stop, nie odbierając jednocześnie sygnału gotowości z pilota sterowania.
- Odbiornik przełącza suwnicę na zatrzymanie awaryjne.
- Dźwignica zostaje natychmiast wyhamowania i zatrzymuje się.
Po usunięciu zagrożenia
- Wyłącznik obrócić o jedną czwartą obrotu w kierunku ruchu wskazówek zegara.
- Pilot sterowania włączy się i zaloguje w odbiorniku.
- Jeżeli pilot sterowania jest zabezpieczony kodem PIN: na wyświetlaczu ukazuje się okno „Wprowadź PIN“.
- Wprowadzić ustalony wcześniej kod PIN dla funkcji wybranej do zabezpieczenia. Patrz „Wprowadzanie kodu lub PIN“.
- Nacisnąć przycisk ENTER.
- Na wyświetlaczu wyświetlane jest „Dopuszcz.“.
- Wcisnąć i puścić klawisz przechylny KLAKSON.
- Na dźwignicy słychać sygnał dźwiękowy.
- Suwnica jest gotowa do pracy.
Zakładanie akumulatorów
Jeżeli akumulatory nie są włączone
Akumulatorki
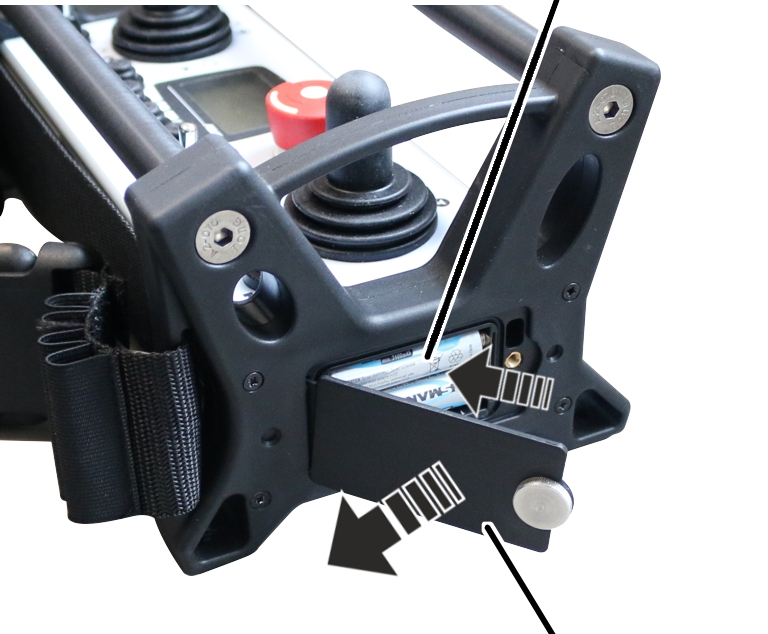
- Wcisnąć klawisz Stop.
- Odkręcić i otworzyć pokrywę schowka na akumulatory.
- Sprawdzić, czy akumulatory nie są uszkodzone.
Jeżeli akumulatory są uszkodzone, utylizować je zgodnie z obowiązującymi zasadami i wymienić na nowe!
- Włożyć akumulatory (2x, typ AA Mignon) do schowka na akumulatory, zachowując prawidłową biegunowość.
Nie wkładać w jednym komplecie akumulatorów i baterii jednorazowych. Z baterii jednorazowych może wyciekać elektrolit, powodując uszkodzenie pilota sterowania.
Nie wkładać w jednym komplecie akumulatorków o różnych pojemnościach. Spowodowałoby to uszkodzenie akumulatorków.
- Zamknąć i zakręcić pokrywę schowka na akumulatory.
Przenoszenie i mocowanie pilota sterowania
Zakładanie pasa biodrowego
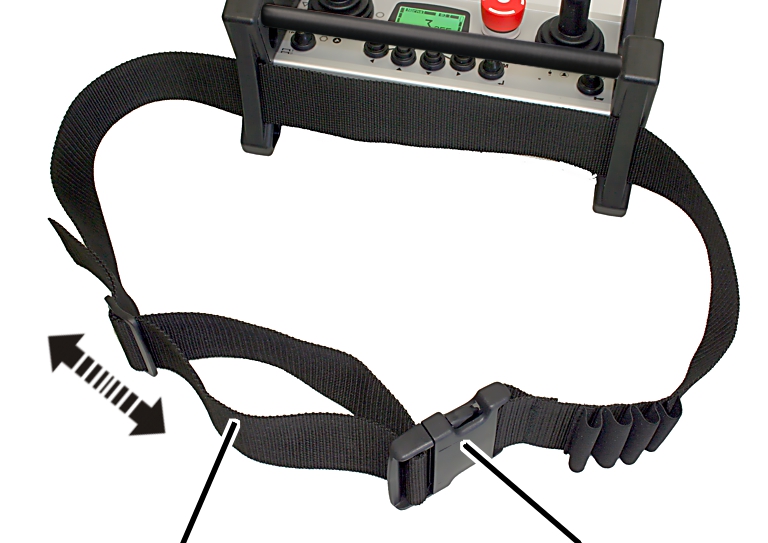
- Ustawić długość pasa biodrowego.
- Założyć pilot sterowania z pasem biodrowym i zamknąć skuwkę.
Kontrola, włączanie i dopuszczanie przed rozpoczęciem pracy
Przed przystąpieniem do pracy na/przy dźwignicy ze sterownikiem ABURemote sprawdzić następujące punkty. W razie uszkodzeń lub problemów nie przystępować do pracy na/przy dźwignicy i zawiadomić kolegów oraz przełożonych.
Kontrola zewnętrzna pilota sterowania
- Czy pilot sterowania ma jakieś popękane lub zniszczone części?
- Czy części gumowe sterowników joystick, klawiszy przechylnych lub klawiszy nie są spękane lub bardzo brudne?
Włączanie
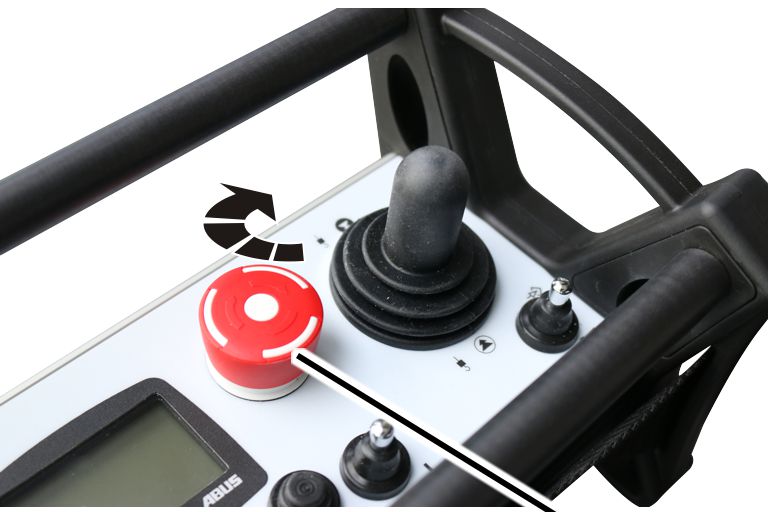
- Jeżeli konieczne: Całą suwnicę włączyć przy pomocy wyłącznika zasilania sieciowego.
- Dźwignica i odbiornik są włączone.
- Odbiornik czeka na odpowiedniego pilota sterowania.
- Wyłącznik obrócić o jedną czwartą obrotu w kierunku ruchu wskazówek zegara.
- Pilot sterowania włącza się, rozjaśnia się wyświetlacz.
- Przy automatycznym wyszukiwaniu kanału radiowego: pilot sterowania automatycznie wyszukuje wolny kanał radiowy i zajmuje go.
- Jeżeli pilot sterowania znajduje się w zasięgu odbiornika, odbiornik nawiązuje połączenie z pilotem sterowania.
Tylko przy aktywnym kodzie PIN
Wprowadzanie kodu PIN
Jeżeli pilot sterowania lub określona funkcja jest zabezpieczona kodem PIN:
Okno „Wprowadź PIN“
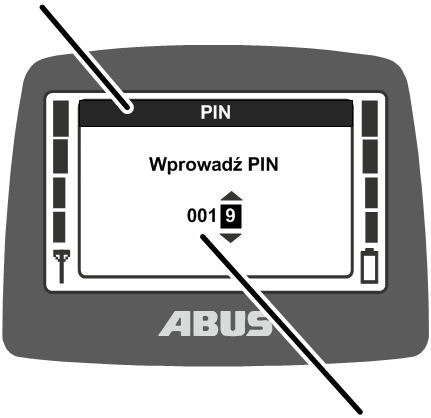
- Na wyświetlaczu wyświetlane jest okno "Wprowadź PIN".
- Wprowadzić ustalony wcześniej kod PIN dla pożądanej zabezpieczanej funkcji. Patrz „Wprowadzanie kodu lub PIN“.
- Nacisnąć przycisk ENTER.
- Pilot sterowania zostanie włączony a zabezpieczona funkcja, której odpowiada wprowadzony kod PIN, zostanie odblokowana.
Może występować do czterech różnych poziomów PIN, każdy z osobnym kodem PIN:
- Poziom 0: zabezpieczenie pilota sterowania (pilot sterowania można włączyć tylko po wprowadzeniu prawidłowego kodu PIN).
- Poziom 1: zabezpieczona funkcja „Mostkowanie wyłącznika granicznego“ (funkcja "Mostkowanie ogranicznika jazdy“ może być wybrana tylko po wprowadzeniu prawidłowego kodu PIN).
- Poziom 2: zabezpieczony ogranicznik obciążenia (ogranicznik obciążenia jest wyłączony, jeżeli wprowadzony kod PIN był prawidłowy).
- Poziom 3: kombinacja poziomu PIN 1 i poziomu PIN 2.
Przegląd funkcji i wskazówki dotyczące ustawiania kodu PIN oraz zabezpieczanych funkcji: patrz „Ustawianie kodu PIN zabezpieczenia pilota sterowania i chronionych funkcji“.
Zależnie od wykonania pilota sterowania, funkcje specjalne mogą być obsługiwane także wyłącznikiem z kluczem. Patrz „Obsługa dodatkowych funkcji dźwignicy za pomocą wyłącznika z kluczem“.
Dopuszczenie pilota sterowania
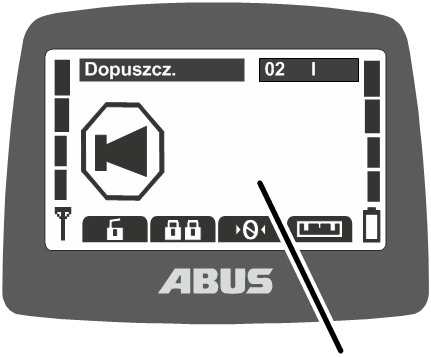
- Pilot sterowania automatycznie ponownie loguje się w odbiorniku, do którego był zalogowany w momencie wyłączenia.
- Na wyświetlaczu wyświetlane jest „Dopuszcz.“.
- Wcisnąć i puścić klawisz przechylny KLAKSON.
- Na dźwignicy słychać sygnał dźwiękowy.
- Suwnica jest gotowa do pracy.
Dotyczy tylko wersji z lampką sygnalizacyjną sterownika radiowego
Po dopuszczeniu pilota sterowania
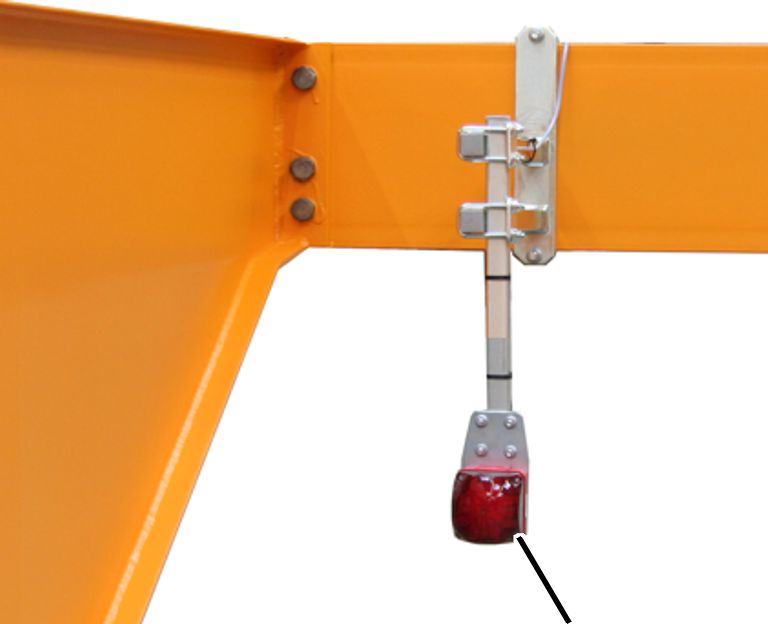
- Zapala się czerwona lampka sygnalizacyjna.
Dzięki temu osoby przebywające w otoczeniu dźwignicy mogą wiedzieć, że do dźwignicy jest zalogowany pilot sterowania i że dźwignica może w każdej chwili wykonać ruch.
Logowanie pilota sterowania
W niektórych sytuacjach pilot sterowania nie loguje się ponownie automatycznie w odbiorniku.
- W momencie wyłączania pilot sterowania nie był zalogowany.
- Suwnica nie jest w zasięgu pilota sterowania.
- Suwnicę w międzyczasie wyłączono.
- Suwnicę w międzyczasie ponownie uruchomiono.
- Do dźwignicy jest zalogowany inny pilot sterowania.
- Pilot sterowania został wcześniej ręcznie wylogowany.
- Wcześniej zostało przerwane ręczne logowanie.
Jeżeli pilot sterowania nie loguje się ponownie automatycznie
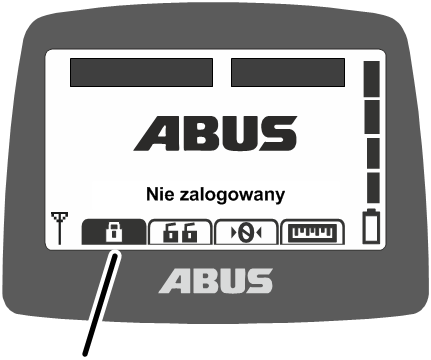
- Albo:
Nacisnąć klawisz szybkiego dostępu „Login“ (zamknięta kłódka).
Albo:
Przyciskiem MENU wywołać menu główne,
Wywołać menu "Obsługa dźwigu".
Wywołać punkt menu „Login“.
- Jeżeli pilot sterowania lub funkcja są zabezpieczone kodem PIN: na wyświetlaczu ukazuje się okno „Wprowadź PIN“.
- Wprowadź PIN. Patrz „Wprowadzanie kodu lub PIN“.
- Pilot sterowania zaloguje się w odbiorniku.
- Na wyświetlaczu wyświetlane jest „Dopuszcz.“.
- Wcisnąć i puścić klawisz przechylny KLAKSON.
- Na dźwignicy słychać sygnał dźwiękowy.
- Suwnica jest gotowa do pracy.
Kontrola wyłącznika
Czynności, które należy wykonywać zawsze przed przystąpieniem do pracy
- Wcisnąć do oporu sterownik joystick podnoszenia.
- Hak ładunkowy powinien przesuwać się do góry.
- Wcisnąć klawisz Stop.
- Pilot sterowania wyłączy się.
- Hak ładunkowy powinien się zatrzymać.
- Wyłącznik obrócić o jedną czwartą obrotu w kierunku ruchu wskazówek zegara.
- Pilot sterowania włączy się i zaloguje w odbiorniku.
- Jeżeli pilot sterowania jest zabezpieczony kodem PIN: na wyświetlaczu ukazuje się okno „Wprowadź PIN“.
- Wprowadzić ustalony wcześniej kod PIN dla funkcji wybranej do zabezpieczenia. Patrz „Wprowadzanie kodu lub PIN“.
- Nacisnąć przycisk ENTER.
- Na wyświetlaczu wyświetlane jest „Dopuszcz.“.
- Wcisnąć i puścić klawisz przechylny KLAKSON.
- Na dźwignicy słychać sygnał dźwiękowy.
- Suwnica jest gotowa do pracy.
Obsługa dźwignicy
Podnoszenie i opuszczanie, jazda wózka, jazda suwnicy
sterowniki joystick do jazdy wózka i dźwignicysterownik joystick podnoszenia i opuszczania
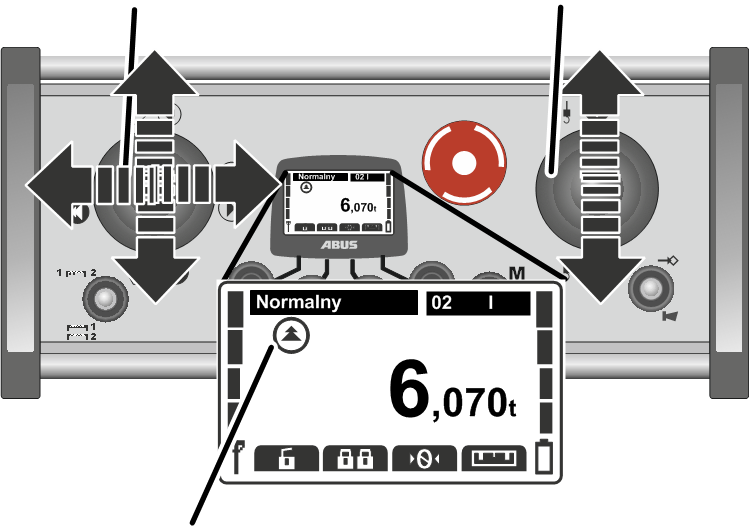
- Dwustopniowy sterownik joystick: wciskać sterowniki płynnie, aby sterować dźwignicą i wózkiem.
Proporcjonalny sterownik joystick: wciskać płynnie sterownik joystick, aby sterować dźwignicą i wózkiem.
Sterownik joystick podnoszenia i opuszczania należy odpychać od siebie w celu opuszczania lub przyciągać do siebie w celu podnoszenia. Jeżeli operator suwnicy nosi pilot sterowania na pasie biodrowym, pilot zwisa skośnie w dół. Dzięki temu kierunek ruchu sterownika joystick jest zgodny z kierunkiem haka ładunkowego.
- Na wyświetlaczu wyświetlany jest kierunek jazdy dźwigu, wózka i haka ładunkowego.
Obsługa dźwignicy z dwoma wózkami: patrz „Obsługa suwnicy z dwoma wózkami suwnicowymi“.
W dźwignicy z jednym wózkiem w pilocie sterowania można też przełączać przemiennie wskaźniki dla „I“ i „II“ , ale w każdym przypadku obsługiwany jest wózek I.
Obsługa dwóch dźwignic w trybie sterowania tandemowego: patrz „Obsługa suwnic we wspólnym trybie Tandem“.
Klakson
Aby ostrzec innych ludzi przed niebezpieczeństwem
klawisz przechylny KLAKSON
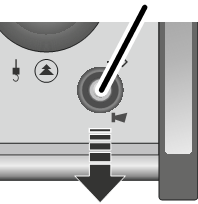
- Wcisnąć klawisz przechylny KLAKSON.
- Na dźwignicy słychać sygnał dźwiękowy.
Zmiana kanału radiowego
Jeżeli występują zakłócenia (połączenie zrywa się lub spada jakość sygnału)
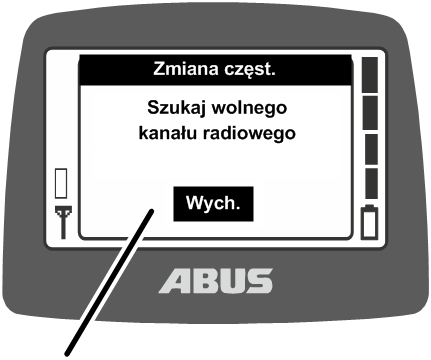
- Nacisnąć klawisz przechylny PRZEŁĄCZENIE KANAŁU.
- Pilot sterowania rozłączy połączenie z odbiornikiem.
- Odbiornik czeka na odpowiedniego pilota sterowania.
- Na wyświetlaczu wyświetlany jest komunikat „Szukaj wolnego kanału radiowego“.
- Pilot sterowania skanuje pasmo radiowe 433 MHz lub 868 MHz i analizuje aktualną sytuację radiową w swoim otoczeniu. Na tej podstawie pilot sterowania wybiera kanał radiowy optymalny dla połączenia.
- Odbiornik znajduje pilota sterowania.
- Na wyświetlaczu wyświetlane jest „Dopuszcz.“.
- Wcisnąć i puścić klawisz przechylny KLAKSON.
- Na dźwignicy słychać sygnał dźwiękowy.
- Suwnica jest gotowa do pracy.
Kanał radiowy można zmienić tylko, gdy pilot sterowania nie jest ustawiony na stały kanał radiowy. Ustawić pilot sterowania na stały kanał radiowy: patrz „Ustawienie kanału radiowego“.
Przy zmianie kanału pilot sterowania analizuje aktualną sytuację radiową w jego otoczeniu. Gdy sytuacja radiowa zmieni się w czasie pracy, kanał radiowy nie jest zmieniany automatycznie.
Jeżeli występują zakłócenia (np. połączenie zrywa się lub spada jakość sygnału), należy włączyć zmianę kanału na pilocie sterowania. Spowoduje to ponowienie analizy sytuacji radiowej w otoczeniu pilota sterowania.
Po wielokrotnym krótkim włączaniu zmiany kanału:
- Sytuacja radiowa jest analizowana od nowa za każdym razem i zmieniany jest kanał radiowy według powyższego opisu.
- Jeżeli sytuacja radiowa nie zmieniła się od ostatniej zmiany kanału (np.
dlatego, że pilot sterowania znajduje się wciąż w tym samym
miejscu):
pilot sterowania mimo to zmienia kanał radiowy.
Nawet jeżeli analiza sytuacji radiowej w otoczeniu da ten sam wynik co przy poprzedniej zmianie kanału, kanał radiowy zostanie zmieniony. W tym przypadku zostanie zastosowany kolejny najlepszy kanał radiowy.
W ten sposób można świadomie wybierać jeden z pięciu najlepiej ocenionych kanałów radiowych.
Zapobieganie zakłóceniom radiowym
Jeżeli używany przez ABURemote kanał radiowy jest zakłócany przez inne urządzenia, może to spowodować zrywanie połączeń (np. błąd 101).
ABURemote ma zasięg ponad 100 metrów, zależnie np. od murów i przedmiotów znajdujących się między pilotem sterowania i odbiornikiem. Inne czynniki mogące ograniczać zasięg to np. inne urządzenia radiowe oraz warunki atmosferyczne, np. wilgotność powietrza.
Przestrzegać tych rad, aby uniknąć ´zakłóceń radiowych.
- Zoptymalizować miejsce zamontowania anteny z podstawą odbiornika. Patrz „Planowanie montażu na suwnicy“.
- Zachować minimalny odstęp w przypadku więcej niż jednego pilota sterowania. Patrz „Zachowanie minimalnego odstępu w przypadku więcej niż jednego pilota sterowania“.
- Ręcznie zmienić kanał radiowy. Patrz „Zmiana kanału radiowego“.
- Zamiast automatycznej zmiany kanału radiowego i dodatkowej ręcznej zmiany kanału radiowego można ustawić stały kanał radiowy. Patrz „Ustawienie kanału radiowego“.
W związku z tym należy uruchomić zarządzanie częstotliwościami dla całego obszaru hali.
- W razie używania kilku pilotów sterowania w stosunkowo małej odległości, wskazane jest obniżenie mocy nadawania wszystkich pilotów sterowania. Patrz „Ustawianie mocy nadawania pilota sterowania i odbiornika“.
- W razie stosowania wielu odbiorników w bezpośredniej bliskości wskazane jest obniżenie mocy pilota sterowania dla wszystkich odbiorników. Patrz „Ustawianie mocy nadawania pilota sterowania i odbiornika“.
Zachowanie minimalnego odstępu w przypadku więcej niż jednego pilota sterowania
W razie stosowania wielu pilotów sterowania na zbyt małej przestrzeni mogą sporadycznie występować zakłócenia radiowe.
Jakość połączenia radiowego zależy od wielu czynników, np. kanału radiowego, odległości od odbiornika i od innych pilotów sterowania, liczby pilotów sterowania w otoczeniu, innych urządzeń wykorzystujących połączenie radiowe, ustawionej mocy nadawania itd...
Jeżeli występują zakłócenia (połączenie zrywa się lub spada jakość sygnału)
- Zachować odstęp kilku metrów od innych pilotów sterowania.
- Zredukować moc nadawania wszystkich pilotów sterowania w najbliższym otoczeniu. Patrz „Ustawianie mocy nadawania pilota sterowania i odbiornika“.
Mniejsza moc nadawania wszystkich pilotów sterowania w otoczeniu zmniejsza natężenie całego pola radiowego, ograniczając w ten sposób wzajemne zakłócenia.
Standby
Jeżeli przez pewien czas nie zostanie naciśnięty żaden klawisz w pilocie sterowania, pilot sterowania przełącza się na tryb pracy "Standby". Dzieje się tak niezależnie od tego, czy pilot sterowania jest zalogowany czy wylogowany.
Tryb pracy "Standby" umożliwia oszczędzanie energii elektrycznej przez pilot sterowania , co stanowi dodatkowe zabezpieczenie na wypadek odłożenia pilota sterowania i zapomnienia.
Czas, po którym pilot sterowania przełączy się na tryb pracy "Standby", można ustawić. Patrz „Ustawianie trybu Standby“.
Ponowne włączenie pilota sterowania
- Wcisnąć klawisz Stop.
- Wyłącznik obrócić o jedną czwartą obrotu w kierunku ruchu wskazówek zegara.
- Pilot sterowania włączy się i zaloguje w odbiorniku.
- Jeżeli pilot sterowania jest zabezpieczony kodem PIN: na wyświetlaczu ukazuje się okno „Wprowadź PIN“.
- Wprowadzić ustalony wcześniej kod PIN dla funkcji wybranej do zabezpieczenia. Patrz „Wprowadzanie kodu lub PIN“.
- Nacisnąć przycisk ENTER.
- Na wyświetlaczu wyświetlane jest „Dopuszcz.“.
- Wcisnąć i puścić klawisz przechylny KLAKSON.
- Na dźwignicy słychać sygnał dźwiękowy.
- Suwnica jest gotowa do pracy.
Wyłączanie i wylogowanie pilota sterowania
Wylogowanie pilota sterowania
- Aby inny pilot sterowania mógł przejąć kontrolę nad dźwignicą w trybie sterowania tandemowego, pilot sterowania musi zostać wylogowany. Nie wystarczy wyłączyć zalogowanego pilota sterowania albo poczekanie aż przełączy się na tryb pracy „Standby“.
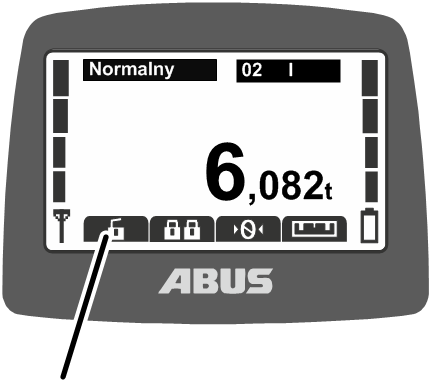
- Albo:
Nacisnąć klawisz szybkiego dostępu „Logout“ (otwarta kłódka).
Albo:
Przyciskiem MENU wywołać menu główne,
Wywołać menu "Obsługa dźwigu".
Wywołaj punkt menu „Logout“.
- Pilot sterowania wyloguje się z dźwignicy i przełączy się na tryb pracy „Nie zalogowany“.
- Teraz inny pilot sterowania może przejąć kontrolę nad dźwignicą w trybie sterowania tandemowego.
Wylogowanie pilota sterowania z odbiornika
Pilota sterowania można wylogować także z odbiornika. Jest to użyteczne zwłaszcza, gdy trzeba wylogować pilot sterowania, który jest niedostępny (np. zamknięty).
- Wyłączyć wyłącznik zasilania sieciowego dźwignicy.
- Zostanie wyłączona cała dźwignica wraz z odbiornikiem.
- Poczekaj co najmniej 30 sekund.
- Odbiornik traci informację o tym, który pilot sterowania był zalogowany.
- Jeżeli pilot sterowania jest zalogowany: na wyświetlaczu ukaże się komunikat 101 „Przerwane połączenie z odbiornikiem“ i pilot sterowania wyloguje się.
- Włączyć dźwignicę przy pomocy wyłącznika zasilania sieciowego.
- Teraz na tej dźwignicy może się zalogować inny pilot sterowania.
Wyłączanie pilota sterowania
Wyłączanie pilota sterowania
- Wcisnąć klawisz Stop.
- Pilot sterowania wyłączy się.
Przy dłuższych przerwach w pracy
Akumulatorki
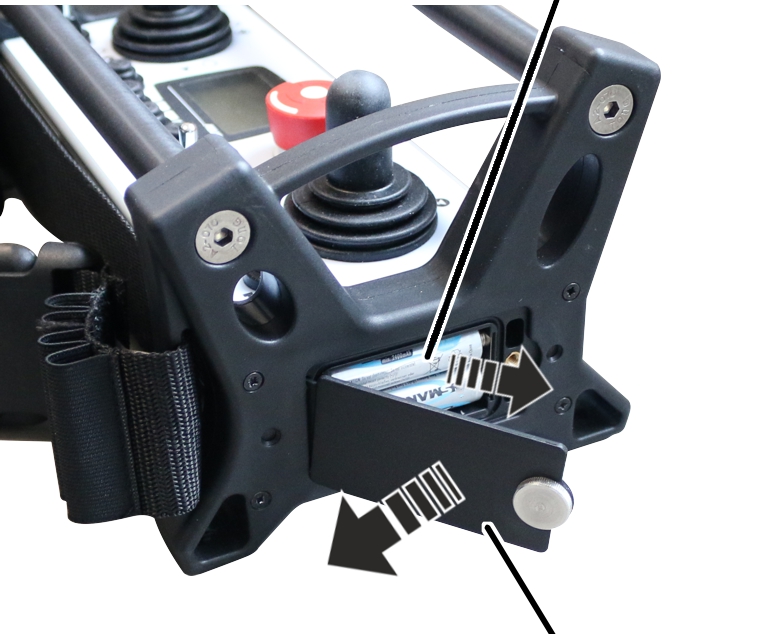
- Odkręcić i otworzyć pokrywę schowka na akumulatory.
- Wyjąć akumulatorki.
- Zamknąć i zakręcić pokrywę schowka na akumulatory.
Wskaźnik pojemności akumulatorków
Podczas normalnej pracy żurawia ze sterownikiem radiowym
wskaźnik ładowania
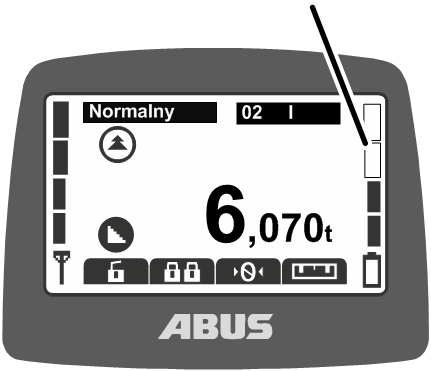
- Belki przy prawej krawędzi wyświetlacza informują o pozostałej pojemności akumulatorów.
Cztery pełne belki oznaczają całkowicie naładowany akumulator, cztery puste - belki - całkowicie rozładowany akumulator.
Po osiągnięciu pozostałego czasu pracy akumulatora do alarmu
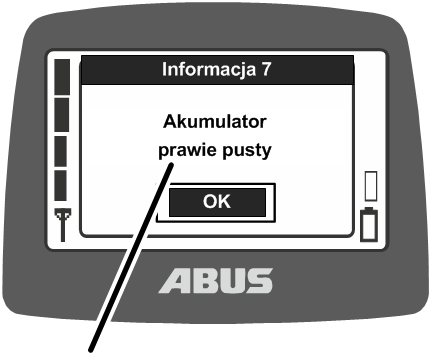
- Na wyświetlaczu wyświetlany jest komunikat „Akumulator prawie pusty“.
Pozostały czas pracy akumulatorów, od którego ma być wyświetlany komunikat, można ustawić. Patrz „Wyświetlanie pozostałego czasu pracy akumulatorów i ustawianie alarmu“.
- Nie można wydać nowego polecenia jazdy dźwignicy, jazdy wózka lub podnoszenia/opuszczania do momentu potwierdzenia komunikatu.
- Nacisnąć przycisk ENTER.
- Opuścić ładunek.
- Wymienić akumulatory.
Wymiana akumulatorów
Akumulatorki
- Odkręcić i otworzyć pokrywę schowka na akumulatory.
- Wyjąć akumulatorki.
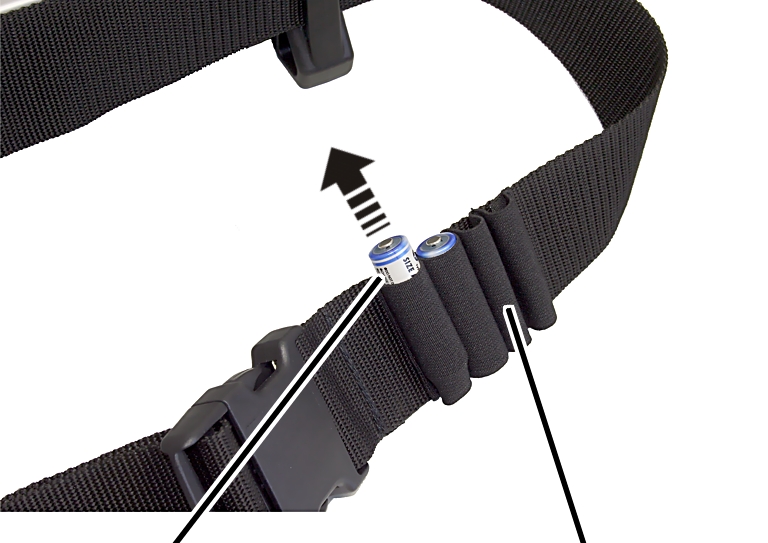
- Wyjąć naładowane akumulatorki z pętli na pasie biodrowym lub z ładowarki.
- Sprawdzić, czy akumulatory nie są uszkodzone.
Jeżeli akumulatory są uszkodzone, utylizować je zgodnie z obowiązującymi zasadami i wymienić na nowe!
Akumulatorki
- Sprawdzić, czy akumulatory nie są uszkodzone.
Jeżeli akumulatory są uszkodzone, utylizować je zgodnie z obowiązującymi zasadami i wymienić na nowe!
- Włożyć akumulatory (2x, typ AA Mignon) do schowka na akumulatory, zachowując prawidłową biegunowość.
Nie wkładać w jednym komplecie akumulatorów i baterii jednorazowych. Z baterii jednorazowych może wyciekać elektrolit, powodując uszkodzenie pilota sterowania.
Nie wkładać w jednym komplecie akumulatorków o różnych pojemnościach. Spowodowałoby to uszkodzenie akumulatorków.
- Zamknąć i zakręcić pokrywę schowka na akumulatory.
Ładowanie akumulatorów
Za pomocą wymiennych wtyczek można dostosować ładowarkę do lokalnej sieci elektrycznej.
Wymiana wtyczek w ładowarce
ładowarka
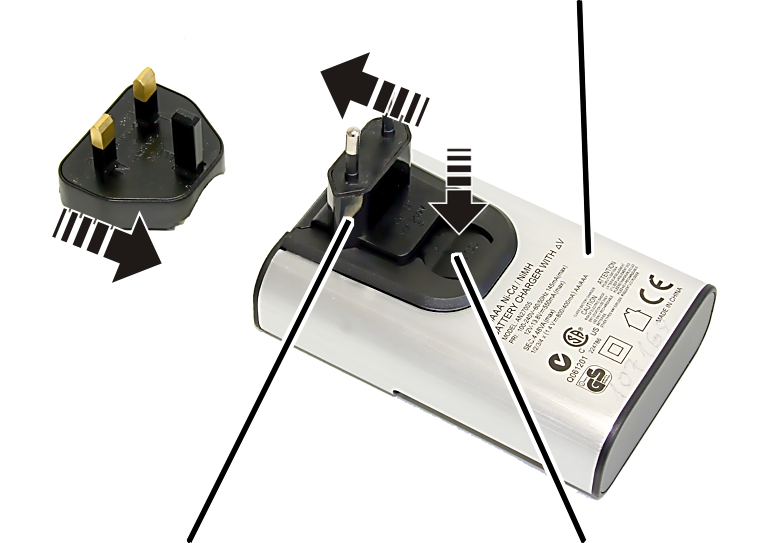
- Porównać dane na tabliczce znamionowej z danymi lokalnej sieci elektrycznej.
- Nacisnąć klawisz z tyłu ładowarki.
- Przesunąć wtyczkę do góry i wyjąć.
- Nasunąć odpowiednią wtyczkę i zatrzasnąć.
Ładowanie akumulatorów
gniazdo ładowania
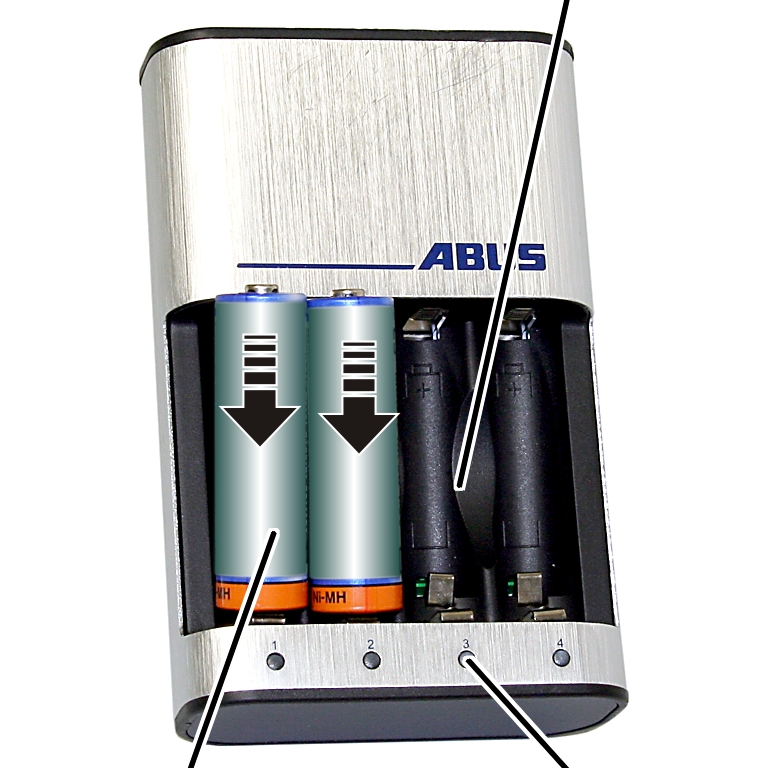
- Sprawdzić, czy akumulatory nie są uszkodzone.
Jeżeli akumulatory są uszkodzone, utylizować je zgodnie z obowiązującymi zasadami i wymienić na nowe!
- Włożyć akumulatory do ładowarki, zachowując prawidłową biegunowość.
- Włożyć ładowarkę do gniazda wtykowego.
- Wskaźnik ładowania dla odpowiedniego gniazda zacznie wolno migać.
- Akumulatory rozgrzewają się.
Gdy wskaźnik ładowania miga w kolorze czerwonym
- Akumulator jest uszkodzony lub została włożona bateria jednorazowa.
- Wyjąć akumulator i poddać utylizacji.
- Akumulatorów nie wyrzucać razem z odpadami domowymi. Utylizować zgodnie z lokalnymi przepisami.
Po naładowaniu
Wskaźnik ładowania świeci światłem ciągłym w kolorze zielonym
- Akumulatorek jest całkowicie naładowany.
- Ładowarka przełącza się na ładowanie podtrzymujące.
Dzięki temu akumulatory są automatycznie doładowywane i są stale całkowicie naładowane. Zapobiega to uszkodzeniu i utracie pojemności akumulatorów.
- W razie potrzeby: wyjąć akumulatory z gniazda ładowania.
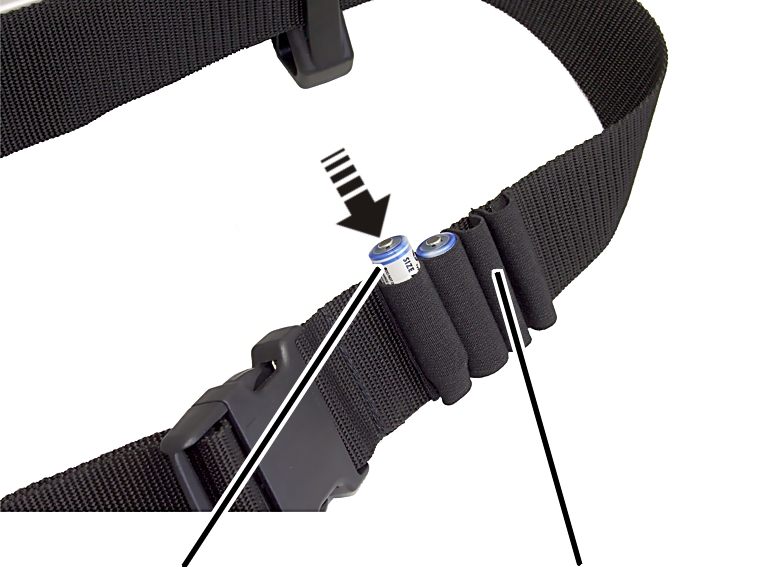
- Włożyć akumulatory jako akumulatory zapasowe w szlufki pasa biodrowego pilota sterowania.
Przechowywanie akumulatorów
- Akumulatory przechowywać w chłodnym miejscu (najlepiej poniżej 25° C), dobrze wentylowanym, z dala od wilgoci, źródeł ciepła i otwartego ognia.
Temperatury przekraczające 70° C mogą spowodować wyciek elektrolitu z akumulatorów!
Czyszczenie pilota sterowania
Niewielkie zabrudzenie
- Oczyścić pilota sterowania szmatką i łagodnym roztworem mydła.
Silne zabrudzenia
- Oczyścić pilota sterowania szmatką nasyconą izopropanolem.
Tara
Dotyczy tylko dźwignic ze wskaźnikiem obciążenia
Tara
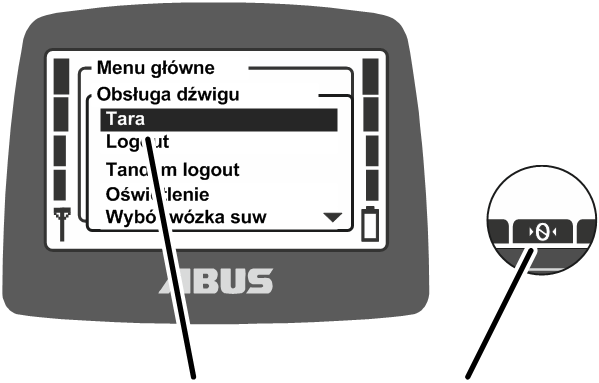
Funkcja "Tara" umożliwia wyzerowanie wskaźnika obciążenia dźwignicy. Umożliwia to pomiar różnicowy, np. w celu pominięcia ciężaru poprzecznicy.
Ta funkcja może być wywoływana w menu lub klawiszem szybkiego dostępu.
- Albo:
Nacisnąć klawisz szybkiego dostępu „Tara“ (zero z dwiema strzałkami).
Albo:
Przyciskiem MENU wywołać menu główne,
Wywołać menu "Obsługa dźwigu".
Wywołaj punkt menu „Tara“.
- Przytrzymać klawisz szybkiego dostępu kub klawisz ENTER wciśnięty przez ok. 3 sekund.
- Wskaźnik zawieszonego ładunku zostanie wyzerowany.
Resetowanie tary:
- Nacisnąć klawisz szybkiego dostępu „TARA“ (zero z dwiema strzałkami) lub wywołać punkt menu „Tara“.
- Wskaźnik zawieszonego ładunku ponownie wskaże początkową wartość.
Włączanie i wyłączanie oświetlenia dźwignicy
Tylko oświetlenie dźwignicy
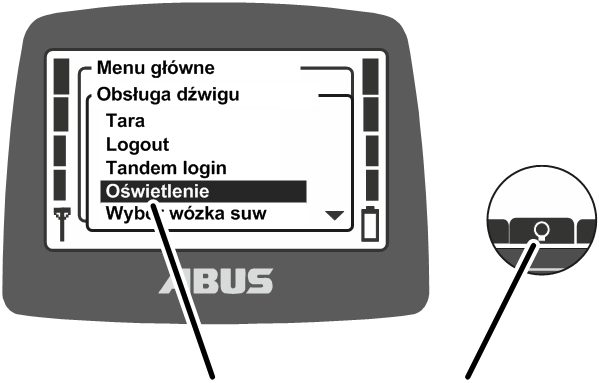
Funkcja „Oświetlenie“ umożliwia włączanie i wyłączanie oświetlenia dźwignicy.
Ta funkcja może być wywoływana w menu lub klawiszem szybkiego dostępu.
- Albo:
Wcisnąć klawisz szybkiego dostępu „Oświetlenie“ (żarówka).
Albo:
Przyciskiem MENU wywołać menu główne,
Wywołać menu "Obsługa dźwigu".
Wywołać punkt menu „Oświetlenie“
- Zostanie włączone oświetlenie dźwignicy.
- Ponownie nacisnąć klawisz szybkiego dostępu „Oświetlenie“ lub w menu „Obsługa dźwigu“ ponownie wywołać Punkt menu „Oświetlenie“, aby ponownie wyłączyć oświetlenie dźwignicy.
Używanie systemu zapobiegającego kołysaniu ładunku
Dotyczy tylko sterownika ABUControl z systemem zapobiegającym kołysaniu ładunku
Funkcja „SZKŁ“ na dźwignicy ze sterownikiem ABUControl znacznie redukuje kołysanie haka ładunkowego podczas jazdy dźwignicy i jazdy wózka. Patrz podręcznik produktu „ABUControl“.
Ta funkcja może być wywoływana w menu lub klawiszem szybkiego dostępu.
Włączyć system zapobiegający kołysaniu ładunku.
System zapobiegający kołysaniu ładunku działa początkowo tylko na
suwnicy z jednym wózkiem lub suwnicy z wieloma wózkami, gdy
niewykorzystywany wózek znajduje się w pozycji parkowania (hak ładunkowy
dojechał do górnego wyłącznika granicznego podnoszenia).
W ruchu synchronicznym kilku wózków lub w trybie sterowania tandemowego
system zapobiegający kołysaniu ładunku musi być osobno włączany. Patrz
podręcznik produktu AbuControl.
System zapobiegający kołysaniu ładunku jest nieaktywny przy skoku roboczym haka poniżej 1,5 m. Aby móc wykorzystać tę funkcję skok roboczy haka musi być większy niż 1,5 m.
ABURemote ze sterowaniem indywidualnym: gdy jeden z haków ładunkowych znajduje się w najwyższej pozycji haka (wyłącznik krańcowy podnoszenia górny), system zapobiegający kołysaniu ładunku nie może być włączony dla drugiego haka ładunkowego.
- Albo:
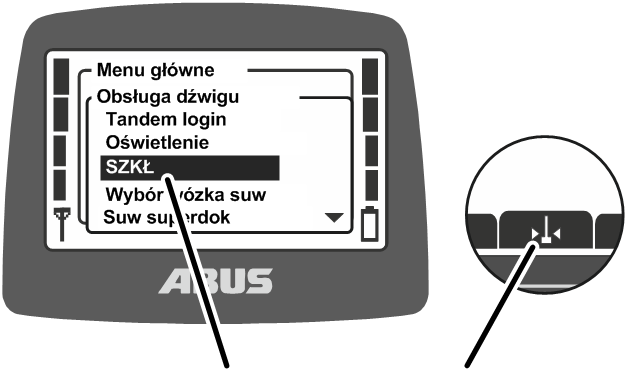
Nacisnąć klawisz szybkiego dostępu „SZKŁ wł.“ (wahadło ze strzałkami).
Albo:
Przyciskiem MENU wywołać menu główne,
Wywołać menu "Obsługa dźwigu".
Wywołać punkt menu „SZKŁ“.
ABUControl musi znać długość urządzenia ładunkowego, aby system zapobiegający kołysaniu ładunku mógł działać prawidłowo.
Menu „SZKŁ“
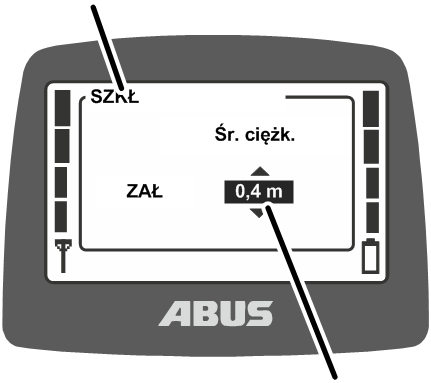
- Wyświetlane jest okno „SZKŁ“.
- Wyświetlana jest ostatnia ustawiona odległość.
- Oszacować odległość między hakiem ładunkowym i środkiem ciężkości ładunku.
- Ustawić odległość.
Odległość można ustawiać w krokach po 0,2 m.
- Potwierdzić wartość klawiszem ENTER.
symbol haka ładunkowego
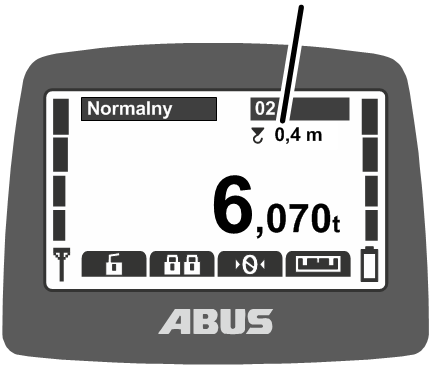
- Pod numerem dźwigu wyświetlany jest symbol haka ładunkowego i ustawiona odległość.
Jazda dźwignicy i wózka z systemem zapobiegającym kołysaniu ładunku
- Obsługiwać suwnicę jak zwykle.
Unikać trybu impulsowego albo szybkiego przełączania kierunków.
- Sterownik ABUControl oblicza na podstawie prędkości jazdy dźwignicy i wózka, położenia haka oraz długości urządzenia ładunkowego, jako mocno normalnie kołysałby się ładunek i przyspiesza lub hamuje silniki jazdy tak, aby zredukować kołysanie.
- Drogi przyspieszania i hamowania nie różnią się w istotny sposób.
- Nie są kompensowane inne czynniki, jak wiatr, uderzenia o ładunek lub hak ładunkowy ani ruchy ręczne.
Wskazówka
System zapobiegający kołysaniu ładunku w stanie aktywnym zapobiega kołysaniu ładunku. Dlatego nie wolno dodatkowo próbować ręcznie zapobiegać kołysaniu przez sterowanie w przeciwnym kierunku. Może to osłabić efekt działania funkcji albo ją zakłócić.
Wyłączenie systemu zapobiegającego kołysaniu ładunku
Menu „SZKŁ“
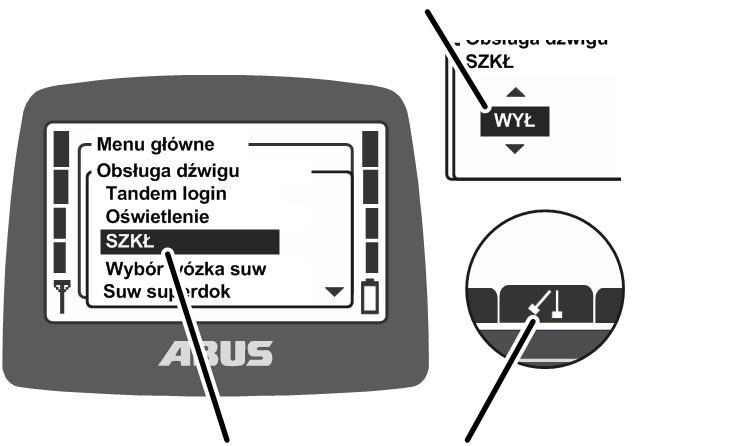
- Albo:
Nacisnąć klawisz szybkiego dostępu „SZKŁ wył.“ (dwie strzałki).
Albo:
Przyciskiem MENU wywołać menu główne,
Wywołać menu "Obsługa dźwigu".
W punkcie menu „SZKŁ“ wybrać wartość „WYŁ“,
potwierdzić, naciskając ENTER.
- System zapobiegający kołysaniu ładunku zostanie wyłączony.
System zapobiegający kołysaniu ładunku jest wyłączany automatycznie po przełączeniu między mechanizmami podnoszenia (np. między dwoma wózkami jednej suwnicy).
System zapobiegający kołysaniu ładunku może być jednak ponownie włączony, zależnie od ustawienia wybranego w sterowniku ABUControl (ze skorygowaną długością urządzenia ładunkowego).
Używanie funkcji centrowania haka
Tylko przy używaniu funkcji centrowania haka
Funkcja „centrowanie haka“ powoduje, że hak ładunkowy z zawieszonym ładunkiem w trakcie podnoszenia ustawia się automatycznie pionowo nad punktem zawieszenia ładunku. Ułatwia to i przyspiesza pozycjonowanie wózka w pionie. Dopóki funkcja centrowania haka jest aktywna, ładunek może być podnoszony tylko z małą prędkością.
Funkcja centrowania haka może być nadrzędnie uaktywniana i wyłączana w systemie operacyjnym KranOS. Patrz podręcznik produktu ABUControl.
- Ta funkcja może być uaktywniana tylko klawiszem szybkiego dostępu. Funkcja ta może być używana tylko po wybraniu jednego wózka. Jeżeli wybrane są dwa wózki, funkcja ta jest niedostępna.
- Mechanizm podnoszenia drugiego lub trzeciego wózka musi znajdować się w pozycji parkowania (hak ładunkowy dojechał do górnego wyłącznika krańcowego), aby mogła działać jazda wózka i suwnicy uruchomiona przez funkcję centrowania haka.
- Jeżeli suwnica i/lub wózek znajdują się na odcinku włączenia wstępnego, centrowanie haka nadal jest dostępne, ale prędkość podnoszenia jest dopasowywana do małej prędkości jazdy.
- Centrowanie haka jest nieaktywne przy skoku roboczym haka poniżej 1,5 m. Aby móc wykorzystać tę funkcję skok roboczy haka musi być większy niż 1,5 m.
- Dotyczy tylko pilota sterowania z trzema sterownikami joystick:
przed użyciem centrowania haka należy klawiszem przechylnym „Wybór wózka“ wybrać wózek, na którym ma być używane centrowanie haka. Pozostałe wózki muszą znajdować się na pozycji parkowania (hak ładunkowy dojechał do górnego wyłącznika krańcowego podnoszenia ). - Dotyczy tylko pilota z trzema sterownikami joystick: środkowy sterownik joystick nie może być używany do udzielania „Zgody na jazdę“.
Wskazówki dotyczące używania funkcji centrowania haka:
- Centrowanie haka jest funkcją asysty. Jej celem jest wsparcie operatora suwnicy i ułatwienie obsługi. Nie zwalnia ona operatora od obowiązku zachowania należytej staranności. Suwnica powinna być obsługiwana wyłącznie przez przeszkolony personel. Odpowiedzialność za bezpieczny transport ładunku ponosi zasadniczo operator suwnicy.
- Operator suwnicy powinien zawsze przebywać poza strefą niebezpieczną.
- Podczas centrowania haka hak ładunkowy jest centrowany nad punktem zawieszenia ładunku. Nie musi to być środek ciężkości ładunku. Wskutek centrowania haka niesymetryczny lub źle zawieszony ładunek nie będzie równomiernie podnoszony.
- Jeżeli hak ładunkowy jest ciężki a ładunek lżejszy, przy korzystaniu z funkcji centrowania haka ładunek może zetknąć się z podłogą zanim hak ładunkowy zostanie wycentrowany nad ładunkiem. Dlatego ładunek nie powinien być lżejszy niż 1/3 ciężaru haka ładunkowego.
Włączanie centrowania haka:
- Zawiesić ładunek.
- Jeżeli konieczne jest najpierw naprężenie długiego zawiesia, należy najpierw wcisnąć przycisk podnoszenia, aby naprężyć zawiesie.
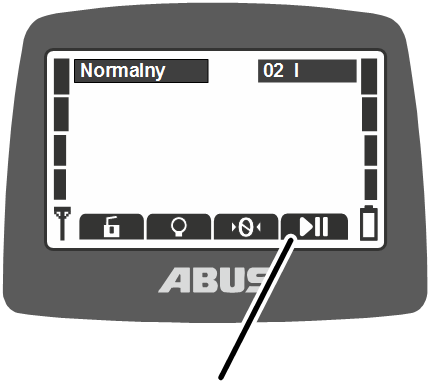
- Nacisnąć i przytrzymać klawisz szybkiego dostępu „Zgoda na jazdę“ (Symbole Play i Pause) , następnie nacisnąć i przytrzymać klawisz Podnoszenie.
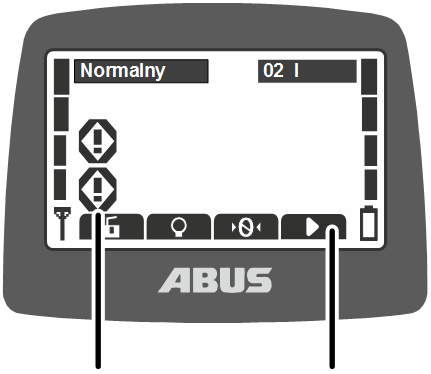
- Na wyświetlaczu wyświetlane są migające ikony obu osi suwnicy.
- Hak ładunkowy przesuwa się do góry i mechanizm podnoszenia jest centrowany w kierunku jazdy suwnicy i wózka pionowo nad punktem zawieszenia ładunku.
- Następnie hak ładunkowy podnosi dalej.
Dopóki funkcja centrowania haka jest aktywna, ładunek może być podnoszony tylko z małą prędkością. Małą prędkość podnoszenia można ustawić w systemie operacyjnym KranOS. Patrz podręcznik produktu ABUControl.
Zakończenie centrowania haka:
- Puścić klawisz szybkiego dostępu „Zgoda na jazdę“ (Symbole Play i Pause) lub klawisz Podnoszenie.
- Po puszczeniu klawisza szybkiego dostępu centrowanie haka jest deaktywowane i suwnica przechodzi na normalny tryb podnoszenia.
Błąd przy uaktywnianiu centrowania haka:
Jeżeli po naciśnięciu klawisza „Zgoda na jazdę“ centrowanie haka jest niedostępne lub dostępne tylko częściowo, np. dlatego, że zablokowana jest jedna z osi przesuwu lub podnoszenie:
- Na wyświetlaczu mozaikowym LED wyświetlany jest komunikat „F0048: Asystent haka ograniczony.3.
- Dodatkowo blokowane jest podnoszenie, aby ładunek nie został przypadkowo podniesiony przed wycentrowaniem wózka.
Używanie funkcji sterowania hakiem
Dotyczy tylko systemu wyposażonego w funkcję sterowania hakiem
Funkcja „Sterowanie haka“ umożliwia ręczne przesuwanie haka ładunkowego. W kierunku, w którym hak ładunkowy jest wychylany ręcznie, podąża zarówno suwnica jak i wózek. W ten sposób można intuicyjnie przesuwać suwnicę.
- Ta funkcja może być uaktywniana tylko klawiszem szybkiego dostępu. Funkcja ta może być używana tylko po wybraniu jednego wózka. Jeżeli wybrane są dwa wózki, funkcja ta jest niedostępna.
- Mechanizm podnoszenia drugiego lub trzeciego wózka musi znajdować się w pozycji parkowania (hak ładunkowy dojechał do górnego wyłącznika krańcowego podnoszenia), aby mogła działać jazda wózka i suwnicy uruchomiona przez funkcję sterowania hakiem.
- Sterownie hakiem jest nieaktywne przy skoku roboczym haka poniżej 1,5 m. Aby móc wykorzystać tę funkcję skok roboczy haka musi być większy niż 1,5 m.
- Dotyczy tylko pilota sterowania z trzema sterownikami joystick:
Przed użyciem sterowania hakiem należy klawiszem przechylnym „Wybór wózka“ wybrać wózek, na którym ma być używane sterowanie hakiem. Pozostałe wózki muszą znajdować się na pozycji parkowania (hak ładunkowy dojechał do górnego wyłącznika krańcowego podnoszenia ). - Dotyczy tylko pilota z trzema sterownikami joystick: środkowy sterownik joystick nie może być używany do udzielania „Zgody na jazdę“.
Wskazówki dotyczące używania funkcji sterowania hakiem:
- Sterowanie hakiem jest funkcją asysty. Jej celem jest wsparcie operatora suwnicy i ułatwienie obsługi. Nie zwalnia ona operatora od obowiązku zachowania należytej staranności. Suwnica powinna być obsługiwana wyłącznie przez przeszkolony personel. Odpowiedzialność za bezpieczny transport ładunku ponosi zasadniczo operator suwnicy.
- Operator suwnicy powinien zawsze przebywać poza strefą niebezpieczną.
- Sterowanie pozycjonowaniem nie może być uaktywnione w tym samym czasie, ponieważ w przeciwnym razie funkcja sterowania hakiem będzie niedostępna.
Włączanie sterowania hakiem:
- Nacisnąć i przytrzymać klawisz szybkiego dostępu „Zgoda na jazdę“ (Symbole Play i Pause).
lub
Nacisnąć i przytrzymać klawisz szybkiego dostępu „Zgoda na jazdę“ (Symbole Play i Pause) oraz wcisnąć i przytrzymać przycisk dowolnego polecenia jazdy (jazda suwnicy naprzód, jazda suwnicy wstecz, jazda wózka w lewo, jazda wózka w prawo
Przy wciśniętym przycisku polecenia jazdy można puścić klawisz szybkiego dostępu.
- Na wyświetlaczu wyświetlane są migające ikony obu osi suwnicy.
- Sterowanie hakiem jest aktywne.
- Wychylić pusty hak ładunkowy ręką.
- Suwnica i wózek podążają za ruchem wychylenia z odpowiednią prędkością.
Zakończenie sterowania hakiem:
- Puścić klawisz szybkiego dostępu „Zgoda na jazdę“ (Symbole Play i Pause) lub przycisk polecenia jazdy.
- Suwnica i wózek wyhamowują.
Sterowanie hakiem można używać tak długo, jak długo wciśnięty jest klawisz szybkiego dostępu „Zgoda na jazdę“ (Symbole Play i Pause) lub przycisk polecenia jazdy.
Jeżeli hak ładunkowy jest mocno rozkołysany:
- Sterowanie hakiem jest kończone automatycznie po dwóch wahnięciach pustego haka ładunkowego. Zapobiega to rozkołysaniu.
- Jazda suwnicy i wózka są zatrzymywane.
Błąd przy uaktywnianiu sterowania hakiem:
Jeżeli zostanie wciśnięty przycisk „Zgoda na jazdę, ale sterowanie hakiem jest niedostępne lub dostępne tylko częściowo:
- Na wyświetlaczu mozaikowym LED wyświetlany jest komunikat „F0048: Asystent haka ograniczo.3.
Wykonanie funkcji Teach-In w elektronicznym wyłączniku granicznym podnoszenia
Tylko w wersji z wciągnikiem łańcuchowym i elektronicznym wyłącznikiem granicznym podnoszenia
Za pomocą funkcji „Nauka“ we wciągniku łańcuchowym z elektronicznym wyłącznikiem granicznym podnoszenia można ustawić punkt przesterowania wyłącznika granicznego podnoszenia. Patrz dokumentacja „Wyłącznik graniczny podnoszenia“.
Ta funkcja może być wywoływana w menu lub klawiszem szybkiego dostępu.
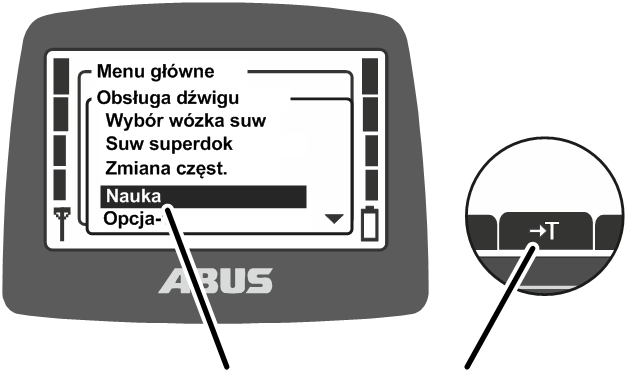
- Albo:
Wcisnąć i przytrzymać klawisz szybkiego dostępu „Nauka“ (T ze strzałką) aż pozycja zostanie zapisana.
Albo:
Przyciskiem MENU wywołać menu główne,
Wywołać menu "Obsługa dźwigu".
Wywołać punkt menu „Nauka“ i nacisnąć oraz przytrzymać ENTER aż pozycja zostanie zapisana.
- Aktualna pozycja haka ładunkowego zostanie zapisana.
Pomijanie wyłącznika granicznego systemu objazdowego
Tylko przy mostkowaniu wyłącznika granicznego
Za pomocą funkcji „Wyłącznik graniczny“ można zmostkować wyłącznik graniczny systemu objazdowego (np. do objeżdżania wysokich maszyn, nad którymi suwnica normalnie nie może przejeżdżać). Następnie suwnica może wjechać z małą prędkością jazdy do zablokowanego obszaru (np. w celu uzbrojenia maszyny).
Ta funkcja może być wywoływana tylko klawiszem szybkiego dostępu.
Dotyczy tylko zabezpieczonej funkcji „Mostkowanie wyłącznika granicznego“
Funkcja „Mostkowanie wyłącznika granicznego“ jest zabezpieczona kodem PIN lub wyłącznikiem z kluczem.
Odblokowywanie i blokowanie zabezpieczonej funkcji
Odblokowanie zabezpieczonej funkcji:
- Albo:
Dla funkcji zabezpieczonej kodem PIN: po włączeniu lub zalogowaniu pilota sterowania wprowadzić odpowiedni kod PIN dla poziomu dostępu PIN 1 lub PIN 3. Patrz „Wprowadzanie kodu PIN“.
Albo:
Funkcja zabezpieczona wyłącznikiem z kluczem: włożyć klucz i obrócić. Patrz „Obsługa dodatkowych funkcji dźwignicy za pomocą wyłącznika z kluczem“.
- Zabezpieczona funkcja zostanie odblokowana.
- Klawisz szybkiego dostępu ma czarne tło. Teraz można użyć zabezpieczonej funkcji „Mostkowanie wyłącznika granicznego“.
Zablokowanie zabezpieczonej funkcji:
Jeżeli funkcja jest zabezpieczona kodem PIN: wylogować lub wyłączyć pilota sterowania. Przy ponownym włączeniu lub logowaniu należy ponownie wprowadzić prawidłowy PIN dla poziomu PIN 1 lub dla poziomu PIN 3. Patrz „Wprowadzanie kodu PIN“. Albo: Funkcja zabezpieczona wyłącznikiem z kluczem: włożyć klucz do wyłącznika, obrócić i wyjąć.
|
|---|
Mostkowanie wyłącznika granicznego
- Dojechać dźwignicą do zablokowanego obszaru.
- Dźwignica zatrzyma się.
- Wcisnąć i przytrzymać klawisz „Łącznik krań.“ (kreskowany mur ze strzałką).
- Przy wciśniętym klawiszu szybkiego dostępu „Łącznik krań.“ przejechać dźwignicą do zablokowanego obszaru.
Wspomaganie pozycjonowania: dojazd do pozycji
Dotyczy tylko wspomagania pozycjonowania
Wspomaganie pozycjonowania umożliwia zatrzymanie suwnicy i wózka w ustalonych wcześniej pozycjach w ramach strefy pracy.
Ta funkcja może być wywoływana tylko klawiszem szybkiego dostępu.
- Dojechać dźwignicą lub wózkiem tuż przed pożądaną pozycję.
- Wcisnąć i przytrzymać klawisz szybkiego dostępu „Pozycjonow.“ (pionowa linia ze strzałkami).
- Dźwignica lub wózek będą teraz jechać z małą prędkością.
- Przejechać dźwignicą dalej przy wciśniętym klawiszu szybkiego dostępu „Pozycjonow.“.
- Po osiągnięciu pozycji dźwignica lub wózek zatrzymują się.
- Zaświeci lampka sygnalizacyjna „Pozycja osiągnięta“.
Sterowanie pozycjonowaniem w ABUControl: programowanie pojedynczych punktów
Dotyczy tylko sterowania pozycjonowaniem w ABUControl
Funkcją „Programowanie pojedynczych punktów“ można programować pojedyncze punkty zarówno dla „ręcznego sterowania pozycjonowaniem“ jak i dla „półautomatycznego liniowego sterowania pozycjonowaniem“ (LIN). Ogółem można zaprogramować maks. 127 pojedynczych punktów.
Te pojedyncze punkty można później bezpośrednio wysterowywać ręcznie lub za pomocą „półautomatycznego liniowego sterowania pozycjonowaniem“ (LIN). Oba warianty różnią się przy tym sposobem jazdy suwnicy do zapisanej pozycji. Patrz „Wspomaganie pozycjonowania: dojazd do pozycji“ lub „Sterowanie pozycjonowaniem w ABUControl: wysterowywanie pojedynczych punktów i punktu trasy“.
Pojedyncze punkty i wysokość, do której przesuwa się hak ładunkowy przy wysterowywaniu pojedynczych punktów mogą być później dopasowywane w systemie operacyjnym KranOS. Patrz „Podręcznik produktu ABUControl“.
Programowanie pojedynczych punktów
Programowanie pojedynczych punktów (Teach-In)Pojedynczy punkt
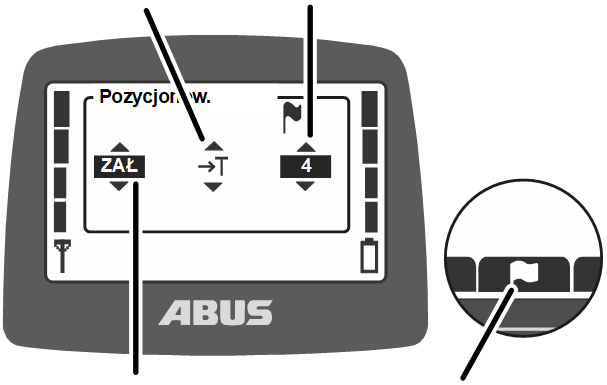
- Dojechać do pożądanej pozycji (pojedynczy punkt).
- Wywołać „Pozycjonowanie“ klawiszem (chorągiewka)
- Ukaże się menu „Pozycjonowanie“.
- W menu „Pozycjonowanie“ wybrać „wł.“, następnie wybrać tryb programowania „Pojedynczy punkt“ (prosta strzałka z literą T) a następnie wybrać pojedynczy punkt do zaprogramowania.
Wskazówka: z poziomu menu „Pozycjonowanie“ można wybierać tryby do wysterowywania pozycji (rączka lub chorągiewka), jak również funkcję programowania pojedynczych punktów (symbol z literą T).
- Potwierdzić, naciskając klawisz ENTER.
- Tryb programowania jest teraz aktywny.
- Na wyświetlaczu wyświetlany jest normalny stan pracy.
Wskaźnik programowania pojedynczych punktów (Teach-In)
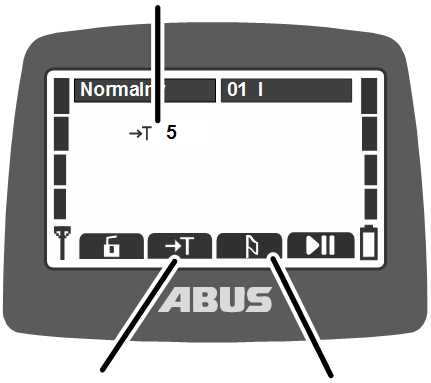
- Wcisnąć i przytrzymać przez 5 s klawisz szybkiego dostępu Teach-In.
- Rozbrzmiewa klakson.
- Pozycja została zapisana
- Zakończyć tryb pozycjonowania Teach-In klawiszem szybkiego dostępu (zwisająca chorągiewka).
- Powtórzyć procedurę w celu zaprogramowania kolejnych pojedynczych punktów.
Wybrać przy tym inny pojedynczy punkt, aby zaprogramować nową pozycję.
Jeżeli zostanie zaprogramowany pojedynczy punkt, w którym została już zaprogramowana pozycja, zapisana do tej pory pozycja zostanie nadpisana.
Po zaprogramowaniu pojedynczego punktu należy zakończyć tryb pozycjonowania Teach-In zawsze klawiszem szybkiego dostępu (zwisająca chorągiewka).
Sterowanie pozycjonowaniem w ABUControl: programowanie tras
Dotyczy tylko sterowania pozycjonowaniem w ABUControl
Funkcją „Teach-In PTP“ można zaprogramować maks 16 tras po 8 punktów do „sterowania programowaniem punkt-do punktu“ (PTP).
Później można kolejno dojeżdżać do punktów trasy za pomocą funkcji „Sterowanie pozycjonowaniem punkt.-do punktu“, w takiej kolejności, w jakiej zostały one zapisane.
Programowanie trasy
Tryb pozycjonowania PTP może być uruchomiony zawsze tylko, gdy suwnica i wózek znajdują się w pierwszym lub ostatnim punkcie trasy. Położenie haka nie ma tu znaczenia. Dlatego celowe jest zaprogramowanie pierwszego lub ostatniego punktu trasy także jako pojedynczego punktu, aby umożliwić późniejsze jego celowe wysterowanie i z tego punktu móc w prosty sposób uruchomić tryb pozycjonowania PTP.
- Dojechać do pierwszego lub ostatniego punktu trasy jako pojedynczego punktu i zaprogramować go. Patrz „Sterowanie pozycjonowaniem w ABUControl: programowanie pojedynczych punktów“.
- Hak ładunkowy stoi w pierwszym lub ostatnim punkcie trasy, która następnie ma zostać zapisana.
Teach-In PTPTrasa
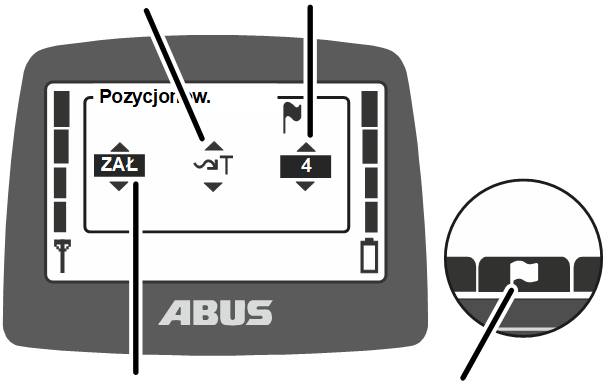
- Wywołać „Pozycjonowanie“ klawiszem szybkiego dostępu (chorągiewka).
- Ukaże się menu „Pozycjonowanie“.
- W menu „Pozycjonowanie“ wybrać „wł.“, następnie wybrać tryb programowania „PTP“ (zakrzywiona strzałka z literą T) a następnie wybrać trasę.
Wskazówka: z poziomu menu „Pozycjonowanie“ można wybierać tryby do wysterowywania punktów trasy (rączka lub chorągiewka), jak również funkcję programowania punktów trasy (symbol z literą T).
- Potwierdzić, naciskając klawisz ENTER.
- Tryb programowania jest teraz aktywny.
- Na wyświetlaczu wyświetlany jest normalny stan pracy.
Wskaźnik trybu Teach-In PTP
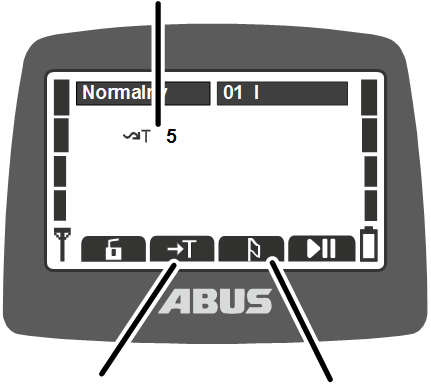
- Wcisnąć i przytrzymać przez 5 s klawisz szybkiego dostępu „Teach-In“.
- Rozbrzmiewa klakson.
- Pierwszy punkt trasy został zapisany.
- Dojeżdżać do kolejnych punktów trasy i zapisywać je klawiszem szybkiego dostępu „Teach-In“ (wcisnąć i przytrzymać przez 5 s.
Ostatni zapisany punkt trasy jest ostatnim punktem trasy.
Na wyświetlaczu wyświetlany jest numer aktualnej trasy, nie są jednak wyświetlane poszczególne punkty trasy.
- Zakończyć tryb PTP klawiszem szybkiego dostępu „Pozycjonowanie“ (zwisająca chorągiewka).
- Powtórzyć procedurę w celu zaprogramowania kolejnych tras.
Wybrać przy tym inna trasę, aby zaprogramować nową trasę.
Jeżeli zostanie wybrana trasa, na której zostały już zaprogramowane punkty trasy, zapisana wcześniej trasa zostanie całkowicie nadpisana, gdy tylko zostanie zaprogramowany nowy punkt trasy.
Po zaprogramowaniu tras należy zakończyć tryb pozycjonowania Teach-In zawsze klawiszem szybkiego dostępu (zwisająca chorągiewka).
Sterowanie pozycjonowaniem w ABUControl: wysterowywanie pojedynczych punktów i punktu trasy
W funkcji sterowania pozycjonowaniem w ABUControl dostępne są trzy tryby pozycjonowania
- W „Ręcznym sterowaniu pozycjonowaniem“ wybierany jest zapisany pojedynczy punkt. Polecenia jazdy w kierunku tego pojedynczego punktu muszą być wydawane ręcznie (jak przy normalnej obsłudze suwnicy). Odnośna oś suwnicy zatrzymuje się, gdy zostanie osiągnięta pozycja w kierunku jazdy suwnicy lub wózka i w trybie podnoszenia/opuszczania. Ominięcie punktu jest niemożliwe.
- W funkcji „półautomatycznego liniowego sterowania pozycjonowaniem (LIN)“ po wciśnięciu przycisku „Podnoszenie“ suwnica jest wysterowywana półautomatycznie na zapisany pojedynczy punkt we wszystkich osiach suwnicy.
- W suwnicy ze „sterowaniem pozycjonowaniem punkt-do-punktu (PTP)“ można zaprogramować maksymalnie 16 tras obejmujących po maks. 8 punktów. Następnie suwnica półautomatycznie objeżdża trasę. Aby można było uruchomić sterowanie pozycjonowaniem, suwnica musi znajdować się w pierwszym lub ostatnim punkcie trasy. Położenie haka nie ma przy tym znaczenia. Od pierwszego punktu trasy suwnica objeżdża kolejno w porządku rosnącym wszystkie zapisane punkty trasy. Z ostatniego punktu trasy suwnica objeżdża zapisane punkty trasy kolejno w porządku malejącym (czyli wstecz).
Wskazówki dotyczące używania sterowania pozycjonowaniem:
- Sterowanie pozycjonowaniem jest funkcją asysty. Jej celem jest wsparcie operatora suwnicy i ułatwienie obsługi. Nie zwalnia ona operatora od obowiązku zachowania należytej staranności. Suwnica powinna być obsługiwana wyłącznie przez przeszkolony personel. Odpowiedzialność za bezpieczny transport ładunku ponosi zasadniczo operator suwnicy.
- Przed i w trakcie używania sterowania pozycjonowaniem należy upewnić się, czy trasa jest swobodnie przejezdna i czy nie ma na niej przeszkód lub w trakcie używania nie wchodzą w drogę.
- System zapobiegający kołysaniu ładunku sterownika ABUControl może być używane równolegle do sterowania pozycjonowaniem. System zapobiegający kołysaniu ładunku musi być uaktywniony przed uruchomieniem sterowania pozycjonowaniem.
Przy aktywnym sterowaniu pozycjonowaniem PTP oraz w trakcie programowania trasy przez sterowanie pozycjonowaniem PTP nie można zmieniać stanu systemu zapobiegającego kołysaniu ładunku. Dostęp do funkcji systemu zapobiegającego kołysaniu ładunku jest w tych trybach zablokowany (klawisze szybkiego dostępu i menu).
- Przy aktywnym sterowaniu pozycjonowaniem PTP lub w trakcie programowania trasy sterowania pozycjonowaniem PTP przełączenie Indywidualnie/Wspólnie powoduje błąd i nie można prawidłowo zakończyć procedury.
- Suw superdokładny nie może być uaktywniany i wyłączany przy aktywnym trybie pozycjonowania PTP i Teach-In PTP
- Przeszkody zapisane w parametrach torowiska sterownika ABUControl są uwzględniane przy aktywnym sterowaniu pozycjonowaniem i w razie potrzeby omijane, jeżeli objazd jest możliwy przez zatrzymanie jednej osi.
- Jeżeli w sterowaniu pozycjonowaniem wybrane jest kilka mechanizmów podnoszenia, w pozycjonowaniu wykorzystywany jest mechanizm podnoszenia o najniższym numerze. Wszystkie pozostałe mechanizmy podnoszenia przemieszczają się synchronicznie. W suwnicy pracującej w trybie tandemowym pozycjonowanie jest zawsze odniesione do suwnicy prowadzącej.
- „Sterowanie pozycjonowaniem punkt-do-punktu“ (PTP) nie jest sterowaniem torowym lub trasowym w rozumieniu techniki automatyzacji (np. maszyny CNC). Nie jest więc kontrolowana droga między poszczególnymi punktami trasy.
- Po zaprogramowaniu trasy należy ją zawsze przetestować, aby zapewnić, że suwnica przejeżdża tę trasę zgodnie z oczekiwaniami.
Wybór trybu pozycjonowania
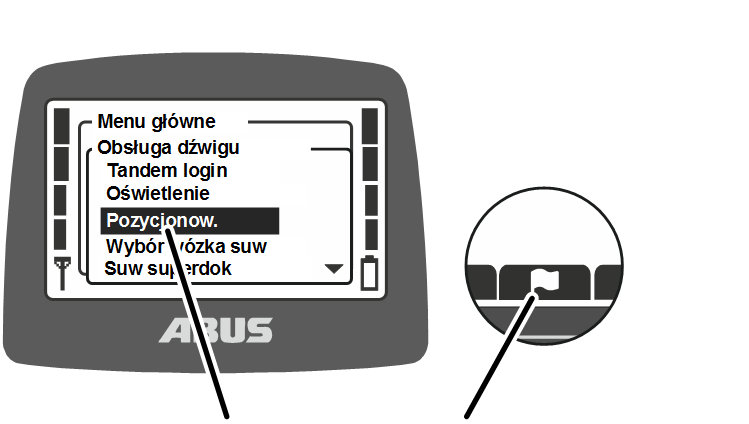
- Albo:
Nacisnąć klawisz szybkiego dostępu „Pozycjonowanie“ (chorągiewka).
Albo:
Przyciskiem MENU wywołać menu główne,
Wywołać menu "Obsługa dźwigu".
Wywołać punkt menu „Pozycjonowanie“.
- Zostanie wyświetlony punkt menu „Pozycjonowanie“.
Tryb pozycjonowania
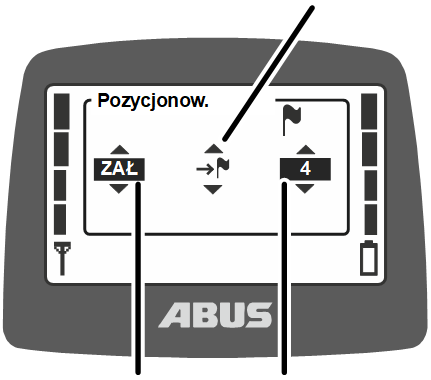
- W punkcie menu „Pozycjonowanie“ wybrać wartość „ZAŁ“,
- Wybór trybu pozycjonowania:
- „Ręczne sterowanie pozycjonowaniem“: rączka
- „Półautomatyczne liniowe sterowanie pozycjonowaniem (LIN)“: prosta strzałka z chorągiewką
- "Sterowanie pozycjonowaniem punkt-do-punktu (PTP)“: zakrzywiona strzałka z chorągiewką
Wskazówka: z poziomu menu „Pozycjonowanie“ można wybierać tryby do wysterowywania pojedynczych punktów (rączka lub chorągiewka), jak również funkcję programowania pojedynczych punktów (symbol z literą T). Patrz „Sterowanie pozycjonowaniem w ABUControl: programowanie pojedynczych punktów“ lub „Sterowanie pozycjonowaniem w ABUControl: programowanie tras“.
- Wybrać numer pojedynczego punktu lub trasę, która ma zostać wysterowana.
- Potwierdzić, naciskając przycisk ENTER.
- Tryb pozycjonowania jest teraz wybrany i aktywny.
- Tyko w trybie LIN i PTP: na wyświetlaczu migają symbole trzech osi suwnicy.
- Na wyświetlaczu mozaikowym LED na suwnicy wyświetlany jest komunikat „F0037: Pozycjonowanie: aktywne“.
- Dotyczy tylko lampki sygnalizacyjnej: lampka sygnalizacyjna „Pozycjonowanie“ miga lub świeci.
Dojazd do pozycji
Dotyczy tylko ręcznego sterowania pozycjonowaniem
Przy ręcznym sterowaniu pozycjonowaniem poszczególne osie suwnicy przemieszczają się do zapisanego pojedynczego punktu i zatrzymują się. Jednak osie suwnicy muszą być obsługiwane ręcznie.
Wskaźnik pozycjonowania ręcznego
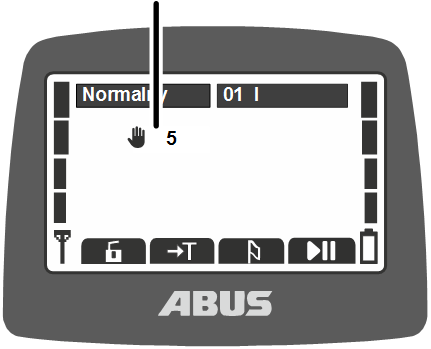
- Przesunąć suwnicę i wózek przyciskami odpowiednio jazdy suwnicy i jazdy wózka w kierunku zapisanego pojedynczego punktu.
- Gdy tylko suwnica i/lub wózek osiągnie zapisany pojedynczy punkt, odnośna oś suwnicy zatrzymuje się.
- Nacisnąć i przytrzymać przycisk Podnoszenie lub Opuszczanie.
- Gdy tylko hak ładunkowy osiągnie zapisany pojedynczy punkt, hak zatrzymuje się.
- „Ręczne sterowanie pozycjonowaniem“ jest nadal aktywne.
- Na wyświetlaczu mozaikowym LED na suwnicy wyświetlany jest komunikat „F0038: Pozycjonowanie: pozycja osiągnięta“.
- Dotyczy tylko lampki sygnalizacyjnej: lampka sygnalizacyjna „Pozycjonowanie“ gaśnie.
Wskazówka
Ręczne sterowanie pozycjonowaniem uaktywniać dopiero w bliskiej okolicy zapisanego pojedynczego punktu, ponieważ przy aktywnym sterowaniu pozycjonowaniem może być niemożliwe ominięcie przeszkód znajdujących się między hakiem ładunkowym i zapisanym pojedynczym punktem.
Dotyczy tylko półautomatycznego liniowego sterowania pozycjonowaniem (LIN)
W funkcji „półautomatycznego liniowego sterowania pozycjonowaniem
(LIN)“ suwnica jest wysterowywana półautomatycznie na zapisany
pojedynczy punkt we wszystkich osiach suwnicy. W tym celu trzeba wcisnąć
i przytrzymać przycisk „Podnoszenie“ na pilocie sterowania..
Zapisane pojedyncze punkty można przeglądać w systemie operacyjnym
KranOS. Patrz podręcznik produktu „ABUControl“.
Uruchamianie pozycjonowania:
Wskaźnik pozycjonowania LIN
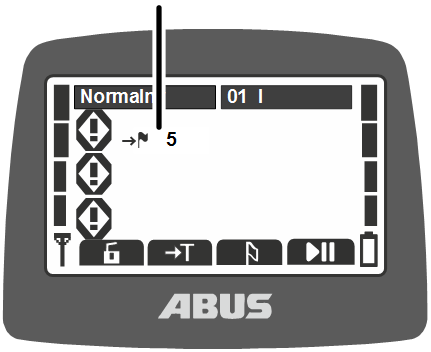
- Nacisnąć i przytrzymać przycisk Podnoszenie a jednocześnie krótko włączyć klakson.
Klakson udziela zgody na ruch, tak więc przy aktywnym sterowaniu pozycjonowaniem suwnica nie uruchamia sterowania pozycjonowaniem bezpośrednio po naciśnięciu przycisku Podnoszenie, co spowodowałoby niespodziewany ruch we wszystkich osiach suwnicy. Jest to zabezpieczenie przed przypadkowym uruchomieniem sterowania pozycjonowaniem.
- Suwnica podnosi do najwyższego położenia haka lu do wysokości pozycjonowania ustalonej w KranOS.
- Następnie suwnica i wózek jadą bezpośrednią drogą do zaprogramowanego pojedynczego punktu.
- Gdy tylko suwnica i wózek osiągną zapisany pojedynczy punkt, zatrzymują się.
- W zapisanej pozycji suwnicy i wózka hak ładunkowy jest opuszczany bezpośrednio do pozycji docelowej.
- Gdy tylko hak ładunkowy osiągnie zapisany pojedynczy punkt, hak zatrzymuje się.
- „Półautomatyczne liniowe sterowanie pozycjonowaniem (LIN)“ jest nadal aktywne.
- Na wyświetlaczu mozaikowym LED na suwnicy wyświetlany jest komunikat „F0038: Pozycjonowanie: pozycja osiągnięta“.
- Dotyczy tylko lampki sygnalizacyjnej: lampka sygnalizacyjna „Pozycjonowanie“ gaśnie.
Zatrzymanie procesu podnoszenia w pożądanej pozycji:
Jeżeli hak ładunkowy po osiągnięciu pojedynczego punktu nie ma podnosić do najwyższej pozycji haka, lecz zatrzymać się w określonej pozycji zanim dojedzie do celu:
- Podczas podnoszenia (według powyższego opisu): nacisnąć przycisk jazdy suwnicy w lewo lub w prawo.
- Hak ładunkowy wyhamowuje.
- Pozycjonowanie będzie kontynuowane z aktualnego położenia haka (według powyższego opisu).
Przyspieszanie prędkości jazdy lub hamowanie:
Aby przy dojeżdżaniu do pozycji zwiększyć prędkość jazdy lub wyhamować:
- Przyspieszenie: wcisnąć przycisk „Podnoszenie“ na drugi stopień.
- Hamowanie: puścić przycisk „Podnoszenie“.
- Zachowanie aktualnej prędkości: przytrzymać przycisk „Podnoszenie“ wciśnięty na pierwszym stopniu.
Dotyczy tylko „sterowania pozycjonowaniem punkt-do-punktu“ (PTP)
W trybie półautomatycznego liniowego sterowania pozycjonowaniem (LIN) suwnica objeżdża zapisaną trasę. W tym celu trzeba wcisnąć i przytrzymać przycisk „Podnoszenie“ na pilocie sterowania.
Sterowanie pozycjonowaniem PTP jest uruchamiane z pierwszego lub ostatniego punktu trasy. W celu umożliwienia celowego dojazdu do tych punktów trasy wskazane jest zaprogramowanie pierwszego i ostatniego punktu trasy jako pojedynczego punktu i dojazd do nich w pierwszej kolejności. Patrz „Sterowanie pozycjonowaniem w ABUControl: programowanie pojedynczych punktów“.
Uruchamianie pozycjonowania:
Wskaźnik pozycjonowania PTP
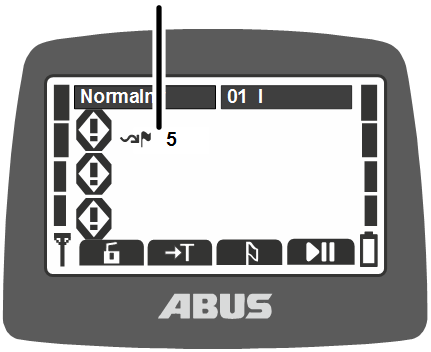
- Nacisnąć i przytrzymać przycisk „Podnoszenie“ a jednocześnie krótko włączyć klakson.
Klakson udziela zgody na ruch, tak więc przy aktywnym sterowaniu pozycjonowaniem suwnica nie uruchamia sterowania pozycjonowaniem bezpośrednio po naciśnięciu przycisku Podnoszenie, co spowodowałoby niespodziewany ruch we wszystkich osiach suwnicy. Jest to zabezpieczenie przed przypadkowym uruchomieniem sterowania pozycjonowaniem.
- Jeżeli najbliższy zaprogramowany punkt trasy znajduje się nad aktualnym położeniem haka: suwnica podnosi do zaprogramowanej pozycji.
- Następnie suwnica i wózek jadą bezpośrednią drogą do pierwszego zaprogramowanego punktu trasy.
- Gdy tylko suwnica i/lub wózek osiągnie zapisany punkt trasy, zatrzymuje się.
- Jeżeli najbliższy zaprogramowany punkt trasy znajduje się pod aktualnym położeniem haka: suwnica najpierw przesuwa się i opuszcza dopiero w najbliższym zaprogramowanym punkcie trasy.
- Gdy tylko hak ładunkowy osiągnie zapisany punkt trasy, hak zatrzymuje się.
- „Sterowanie pozycjonowaniem PTP“ jest nadal aktywne.
- Na wyświetlaczu mozaikowym LED na suwnicy wyświetlany jest komunikat „F0038: Pozycjonowanie: pozycja osiągnięta“.
- Dotyczy tylko lampki sygnalizacyjnej: lampka sygnalizacyjna „Pozycjonowanie“ gaśnie.
Wyłączanie pozycjonowania
Po osiągnięciu pozycji lub zakończeniu trasy sterowanie pozycjonowaniem musi zostać wyłączone ręcznie klawiszem szybkiego dostępu „Pozycjonowanie“ (zwisająca chorągiewka) albo z poziomu menu, ponieważ sterowanie pozycjonowaniem pozostaje aktywne dopóki nie zostanie wyłączone.
Wartość „wył.“
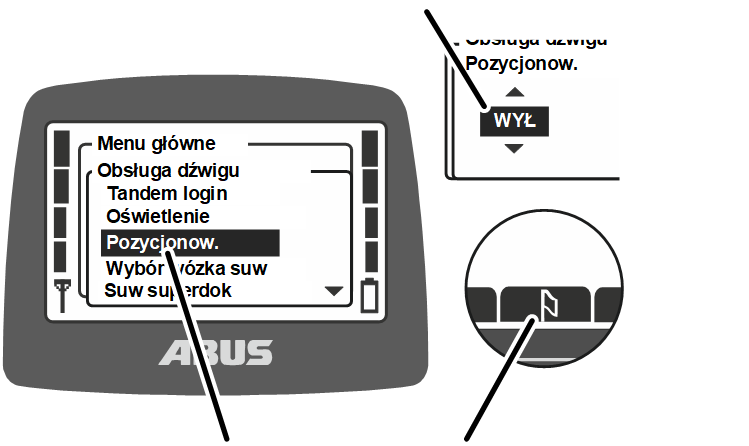
- Albo:
Nacisnąć klawisz szybkiego dostępu „Pozycjonowanie“ (zwisająca chorągiewka).
Albo:
Przyciskiem MENU wywołać menu główne,
Wywołać menu "Obsługa dźwigu".
Wywołać punkt menu „Pozycjonowanie“,
W punkcie menu „Pozycjonowanie“ wybrać wartość „wł.“,
Potwierdzić, naciskając przycisk ENTER.
- Sterowanie pozycjonowaniem jest wyłączone. Suwnicę można teraz obsługiwać ręcznie.
Włączanie i wyłączanie suwu superdokładnego
Tylko w wersji z suwem superdokładnym
Funkcja „Suw superdok“ umożliwia włączanie i wyłączanie suwu superdokładnego w mechanizmie podnoszenia. W trybie suwu superdokładnego regulowane jest 12-biegunowe uzwojenie silnika podnoszenia z przełączaniem biegunów. Maksymalna prędkość podnoszenia jest przy tym bardzo mała, co umożliwia bardzo dokładne pozycjonowanie ładunku.
Ta funkcja może być wywoływana w menu lub klawiszem szybkiego dostępu.
Włączanie suwu superdokładnego
menu „Suw superdok“
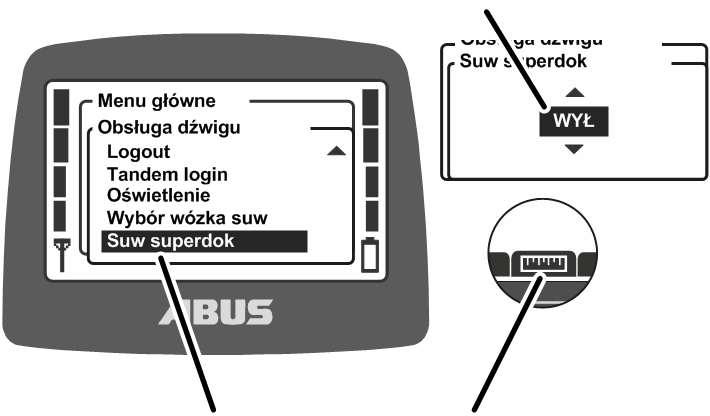
- Puścić sterownik joystick i poczekać aż suwnica się zatrzyma.
- Albo:
Wcisnąć klawisz szybkiego dostępu „Suw superdok ZAŁ“ (linijka z dokładną podziałką).
Albo:
Przyciskiem MENU wywołać menu główne,
Wywołać menu "Obsługa dźwigu".
W punkcie menu „Suw superdok“ wybrać wartość „ZAŁ“,
potwierdzić, naciskając ENTER.
- Suw superdokładny zostanie włączony. Teraz można wykorzystać mechanizm podnoszenia w trybie suwu superdokładnego.
Wyłączanie suwu superdokładnego
menu „Suw superdok“
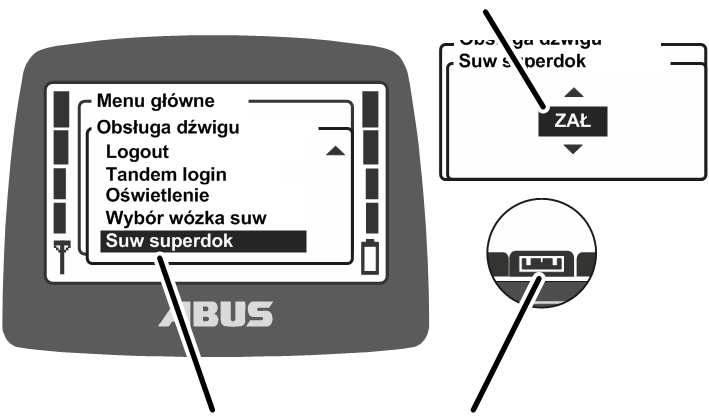
- Puścić sterownik joystick i poczekać aż suwnica się zatrzyma.
- Albo:
Wcisnąć klawisz szybkiego dostępu „Suw superdok WYŁ“ (linijka z podziałką o mniejszej rozdzielczości).
Albo:
Przyciskiem MENU wywołać menu główne,
Wywołać menu "Obsługa dźwigu".
W punkcie menu „Suw superdok“ wybrać wartość „WYŁ“,
potwierdzić, naciskając ENTER.
- Suw superdokładny zostanie wyłączony. Teraz można wykorzystać mechanizm podnoszenia w trybie suwu normalnego.
Jeżeli dźwignica jest wyposażona w dwa wózki: suw superdokładny jest zawsze włączany lub wyłączany dla wózka lub wózków, który/e jest/są własnie sterowany/e pilotem sterowania.
Włączanie i wyłączanie ogranicznika obciążenia
Tylko dla zabezpieczonego ogranicznika obciążenia
Dźwignica jest wyposażona w ogranicznik obciążenia. Umożliwia podnoszenie dźwignicą tylko z maksymalnym udźwigiem, gdy ogranicznik obciążenia jest wyłączony. W przeciwnym razie (przy włączonym ograniczniku obciążenia) można pracować ze zredukowanym maksymalnym udźwigiem.
Ogranicznik obciążenia jest zabezpieczony kodem PIN lub wyłącznikiem z kluczem.
Obsługa dźwignicy z włączonym ogranicznikiem obciążenia:
- Albo:
Dla ogranicznika obciążenia zabezpieczonego kodem PIN: po włączeniu lub zalogowaniu pilota sterowania wprowadzić odpowiedni kod PIN dla poziomu dostępu PIN 0 lub PIN 1. Patrz „Wprowadzanie kodu PIN“.
Albo:
Dla ogranicznika obciążenia zabezpieczonego wyłącznikiem z kluczem: używać pilota sterowania bez włączonego wyłącznika z kluczem.
- Zostanie włączony ogranicznik obciążenia. Dźwignicą można będzie podnosić tylko ze zredukowanym maksymalnym udźwigiem.
Symbol „Ogranicznik obciążenia wł.“
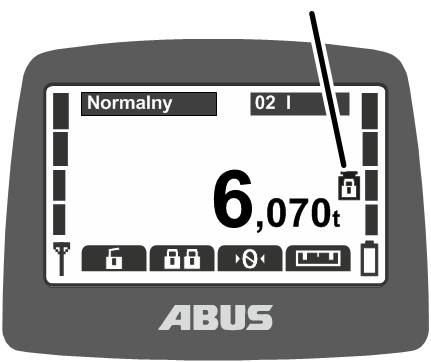
- Na wyświetlaczu ukaże się symbol (odważnik z zamkniętą kłódką) dla włączonego ogranicznika obciążenia.
Wyłączanie ogranicznika obciążenia:
- Albo:
Dla ogranicznika obciążenia zabezpieczonego kodem PIN: po włączeniu lub zalogowaniu pilota sterowania wprowadzić odpowiedni kod PIN dla poziomu dostępu PIN 2 lub PIN 3. Patrz „Wprowadzanie kodu PIN“.
Albo:
Dla ogranicznika obciążenia zabezpieczonego wyłącznikiem z kluczem: włożyć klucz do wyłącznika i obrócić. Patrz „Obsługa dodatkowych funkcji dźwignicy za pomocą wyłącznika z kluczem“.
- Ogranicznik obciążenia zostanie wyłączony. Dźwignicą można będzie podnosić z maksymalnym udźwigiem.
Symbol „Ogranicznik obciążenia wył.“
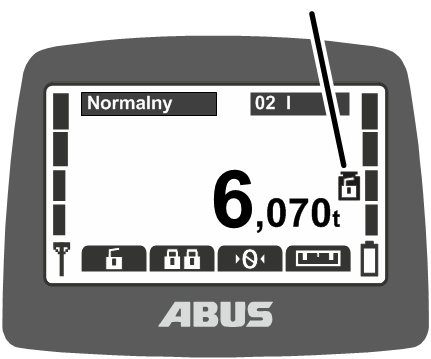
- Na wyświetlaczu ukaże się symbol (odważnik z otwartą kłódką) dla wyłączonego ogranicznika obciążenia.
Włączanie ogranicznika obciążenia:
- Albo:
Dla ogranicznika obciążenia zabezpieczonego kodem PIN: wylogować pilot sterowania, wyłączyć lub nacisnąć przycisk Stop.
Jeżeli pilot sterowania nie zostanie wylogowany lub wyłączony, ogranicznik obciążenia zostranie automatycznie włączony po upływie czasu standby.
Albo:
Dla ogranicznika obciążenia zabezpieczonego wyłącznikiem z kluczem: włożyć klucz do wyłącznika, obrócić i wyciągnąć.
- Zostanie włączony ogranicznik obciążenia. Dźwignicą można będzie podnosić tylko ze zredukowanym maksymalnym udźwigiem.
Symbol „Ogranicznik obciążenia wł.“
- Przy kolejnym użyciu pilota sterowania bez wprowadzenia prawidłowego kodu PIN dla poziomu PIN 2 lub 3: na wyświetlaczu ukaże się symbol (odważnik z zamkniętą kłódką) dla włączonego ogranicznika obciążenia.
Obracanie haka ładunkowego
Tylko żuraw z mechanizmem obrotu
Mechanizm obrotowy umożliwia elektryczne obracanie haka ładunkowego.
Ta funkcja może być obsługiwana jednym sterownikiem joystick.
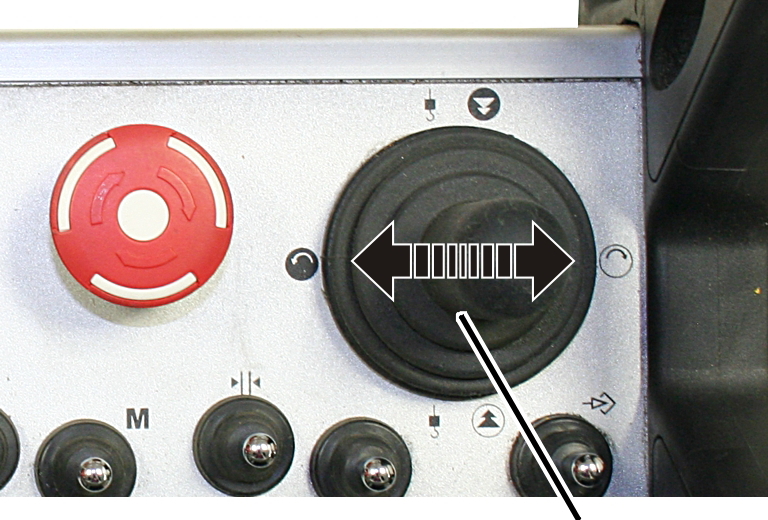
- Popchnąć sterownik joystick w bok, aby obracać hak ładunkowy.
Obsługa dodatkowych funkcji dźwignicy za pomocą klawiszy przechylnych
Dotyczy tylko dźwignic z dodatkowymi funkcji sterowanymi klawiszami przechylnymi
Indywidualne funkcje dodatkowe dźwignicy mogą być obsługiwane dodatkowymi klawiszami przechylnymi.
Mogą być one sterowane dodatkowymi klawiszami przechylnymi, nie ma odpowiadających im punktów menu i nie mogą być przypisywane do klawiszy szybkiego dostępu.
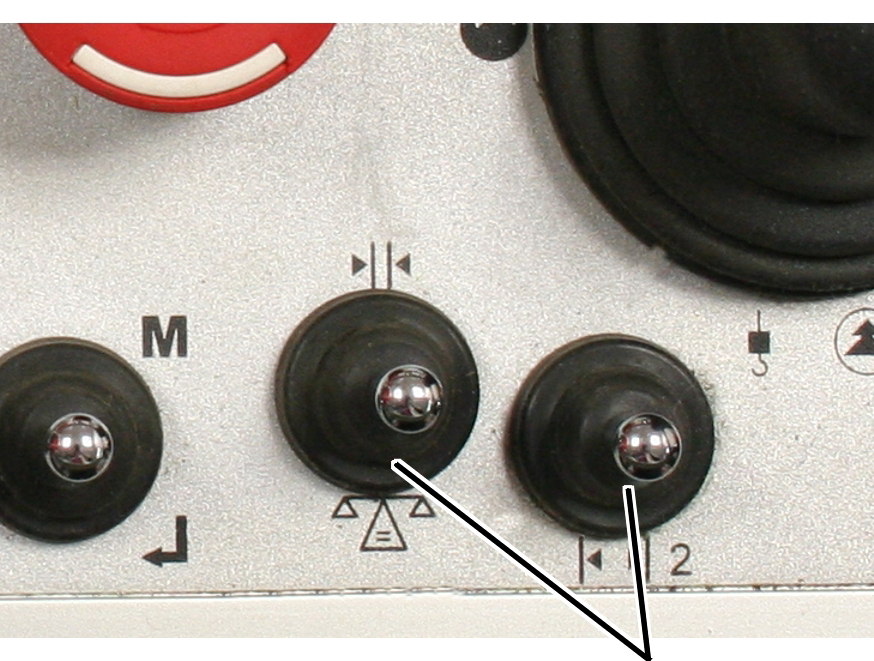
- Nacisnąć klawisz przechylny na pilocie sterowania w kierunku odpowiedniego symbolu.
- Zostanie uaktywniona funkcja dodatkowa.
Obsługa dodatkowych funkcji dźwignicy za pomocą wyłącznika z kluczem
Dotyczy tylko dźwignic z dodatkowymi funkcji sterowanymi wyłącznikiem z kluczem
Indywidualne funkcje dodatkowe dźwignicy mogą być obsługiwane wyłącznikiem z kluczem.
Mogą być one sterowane wyłącznikami z kluczem, nie ma odpowiadających im punktów menu i nie mogą być przypisywane do klawiszy szybkiego dostępu.
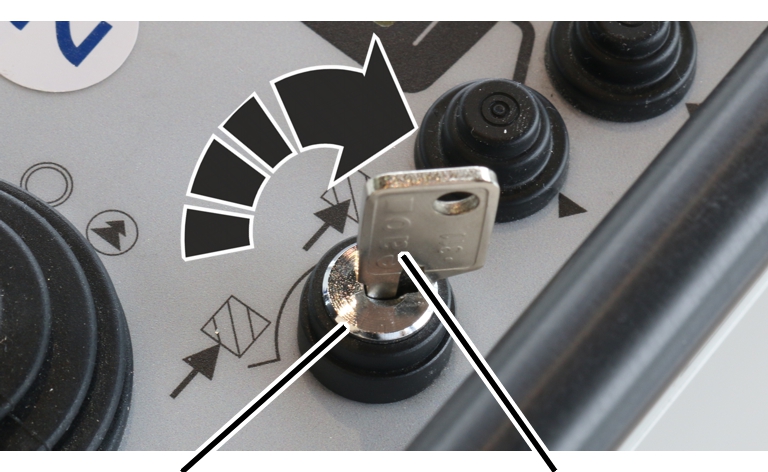
- Włożyć klucz.
- Obrócić klucz wyłącznika w kierunku odpowiedniego symbolu.
- Zostanie uaktywniona funkcja dodatkowa.
Obsługa funkcji dźwignicy elektronicznym wyłącznikiem z kluczem
Tylko piloty sterowania z elektronicznym wyłącznikiem z kluczem
Indywidualne funkcje dodatkowe dźwignicy mogą być obsługiwane elektronicznym wyłącznikiem z kluczem.
Mogą być one sterowane elektronicznymi wyłącznikami z kluczem, nie ma odpowiadających im punktów menu i nie mogą być przypisywane do klawiszy szybkiego dostępu.
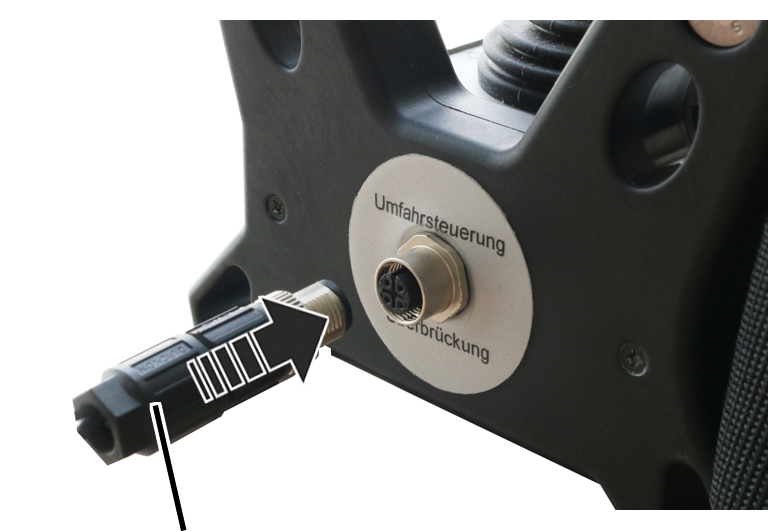
- Wkręcić elektroniczny wyłącznik z kluczem.
- Zostanie wysterowana odpowiednia funkcja dźwignicy.
Obsługa suwnicy z dwoma wózkami suwnicowymi
Tylko w przypadku dwóch wózków
Przełączanie wózka I i wózka II
Jeżeli suwnica jest wyposażona w dwa wózki, można przemiennie przełączać między wózkiem I i wózkiem II.
Po włączeniu dźwignicy wybrany jest wózek, który był wybrany w momencie wyłączenia.
W dźwignicy z jednym wózkiem w pilocie sterowania można też przełączać przemiennie wskaźniki dla „I“ i „II“ , ale w każdym przypadku obsługiwany jest wózek I.
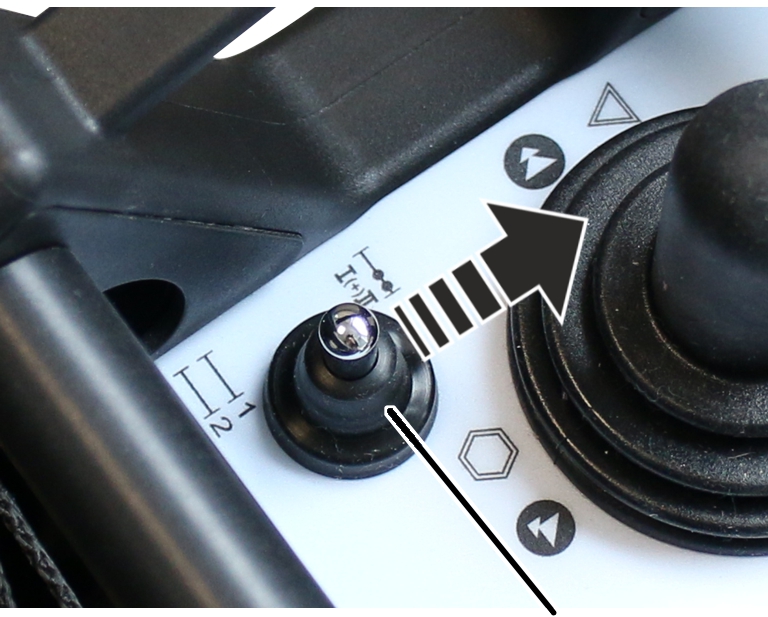
- Albo:
Jedno- lub dwukrotnie nacisnąć klawisz przechylny „Wybór wózka suw“ tak, aby na wyświetlaczu został wyświetlony pożądany wózek.
Jeżeli w menu Service wybrany jest tryb wyboru „bezpieczny“: wcisnąć i przytrzymać klawisz przechylny „Wybór wózka suw“ a następnie dodatkowo potwierdzić klawiszem ENTER.
Albo:
Przyciskiem MENU wywołać menu główne,
Wywołać menu "Obsługa dźwigu".
W punkcie menu „Wybór wózka suw“ wybrać pożądany wózek,
potwierdzić, naciskając ENTER.
Wybrany wózek
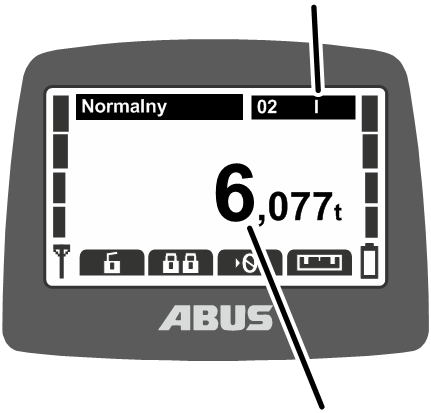
- Na wyświetlaczu wyświetlany jest wybrany wózek.
- Na wyświetlaczu jest wyświetlany ładunek wybranego wózka.
- Wciskać sterowniki joystick, aby obsługiwać wybrany wózek.
Dotyczy tylko ruchu synchronicznego
Przełączanie na ruch synchroniczny
W dźwignicy z trybem synchronicznym oprócz przełączania między wózkiem I i wózkiem II można przełączyć na ruch synchroniczny obu wózków.
- Albo:
Jedno- lub dwukrotnie nacisnąć klawisz przechylny „Wybór wózka suw“ tak, aby na wyświetlaczu został wyświetlony wózek I+II.
Jeżeli w menu Service wybrany jest tryb wyboru „bezpieczny“: wcisnąć i przytrzymać klawisz przechylny „Wybór wózka suw“ a następnie dodatkowo potwierdzić klawiszem ENTER.
Albo:
Przyciskiem MENU wywołać menu główne,
Wywołać menu "Obsługa dźwigu".
W punkcie menu „Wybór wózka suw“ wybrać wartość „I+II“,
potwierdzić, naciskając ENTER.
wózki I+II
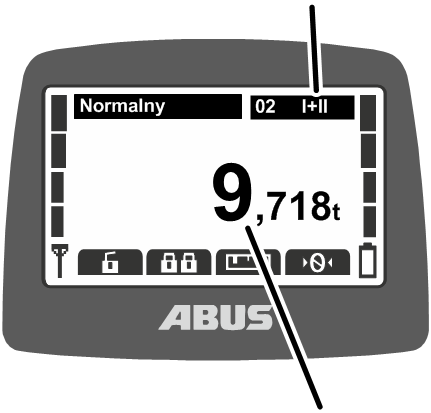
- Na wyświetlaczu wyświetlany jest wózek I+II.
- Na wyświetlaczu wyświetlany jest ładunek sumaryczny wózka I i II.
- Wciskać sterowniki joystick, aby obsługiwać synchronicznie wózek I i II.
Obsługa dźwignicy z dwoma wózkami sterownikiem ABURemote w trybie sterowania indywidualnego
Dotyczy tylko sterowania indywidualnego
Obsługa wózków
Pilot sterowania ma osobny sterownik joystick do każdego wózka. Umożliwia to obsługiwanie każdego wózka osobno. Np, wózek I może podnosić i jechać w lewo, podczas gdy wózek II opuszcza i jedzie w prawo.
Sterownik joystick do wózka II
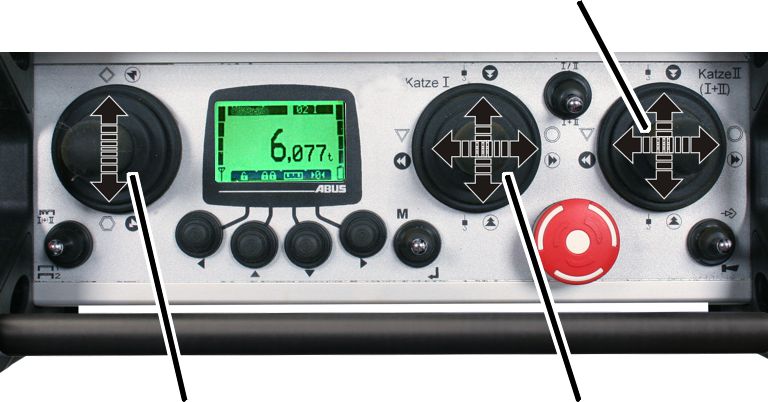
- Wcisnąć lewy sterownik joystick, aby sterować jazdą dźwignicy.
- Wcisnąć środkowy sterownik joystick, aby obsługiwać wózek I.
- Wcisnąć prawy sterownik joystick, aby obsługiwać wózek II.
- Na wyświetlaczu nie są wyświetlane symbole jazdy dźwignicy oraz podnoszenia/opuszczania.
Wyświetlanie obciążenia
Klawiszem przechylnym „Wybór wózka suw“ można wybrać do którego wózka odnosi się wskaźnik obciążenia na pilocie sterowania.
Wyświetlanie obciążenia dla wózka I
Po włączeniu dźwignicy początkowo wybrany jest wskaźnik obciążenia dla wózka I.
wskaźnik obciążenia dla wózka I
- Na wyświetlaczu wyświetlany jest wózek I.
- Na wyświetlaczu wyświetlane jest obciążenie wózka I.
Wyświetlanie obciążenia dla wózka II
wskaźnik obciążenia dla wózka II
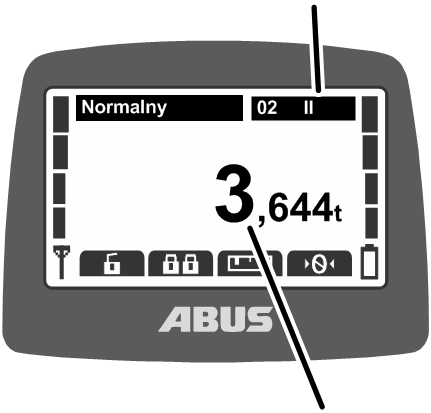
- Nacisnąć klawisz przechylny „Wybór wózka suw“.
- Na wyświetlaczu wyświetlany jest wózek II.
- Na wyświetlaczu wyświetlane jest obciążenie wózka II.
Wyświetlanie obciążenia sumarycznego
wskaźnik obciążenia dla wózka II+II
- Ponownie nacisnąć klawisz przechylny „Wybór wózka suw“.
- Na wyświetlaczu wyświetlany jest wózek I+II.
- Na wyświetlaczu wyświetlany jest ładunek sumaryczny wózka I i II.
Ponownie wyświetlanie obciążenia dla wózka I
- Ponownie nacisnąć klawisz przechylny „Wybór wózka suw“.
- Na wyświetlaczu wyświetlany jest ponownie wózek I i obciążenie wózka I.
Dotyczy tylko przełączania na ruch synchroniczny
Przełączanie ze sterowania indywidualnego na ruch synchroniczny
W pilocie sterowania z przełączaniem na ruch synchroniczny można przemiennie wybierać sterowanie indywidualne i ruch synchroniczny. W ten sposób można przełączać z trybu pojedynczego na synchroniczny ruch obu wózków.
Przełączanie na ruch synchroniczny
łącznik przechylny
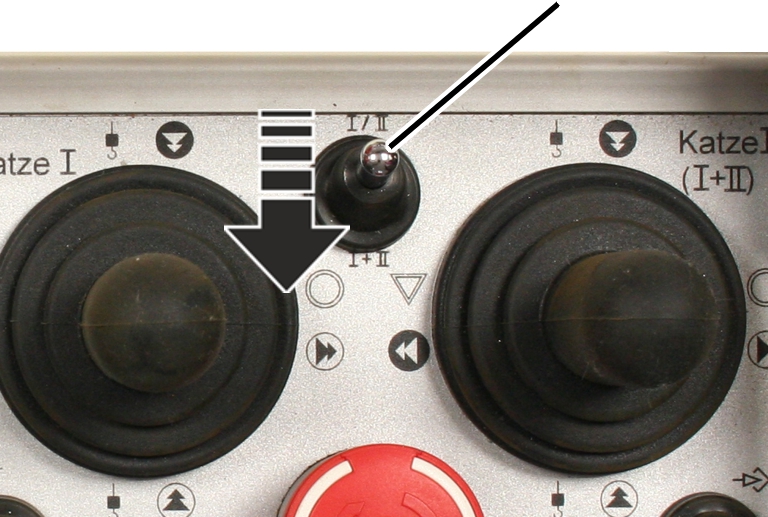
- Ustawić łącznik przechylny na I+II (ruch synchroniczny).
Sterownik joystick do wózka I i II
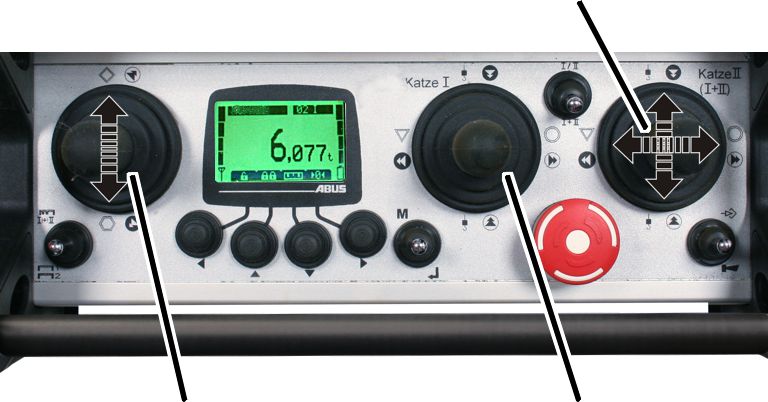
- Wcisnąć lewy sterownik joystick, aby sterować jazdą dźwignicy.
- Środkowy sterownik joystick nie ma przypisanej funkcji.
- Wcisnąć prawy sterownik joystick, aby obsługiwać synchronicznie wózek II i II.
- Na wyświetlaczu nie są wyświetlane symbole jazdy dźwignicy oraz podnoszenia/opuszczania.
Zwrotne przełączenie na tryb pojedynczy
łącznik przechylny
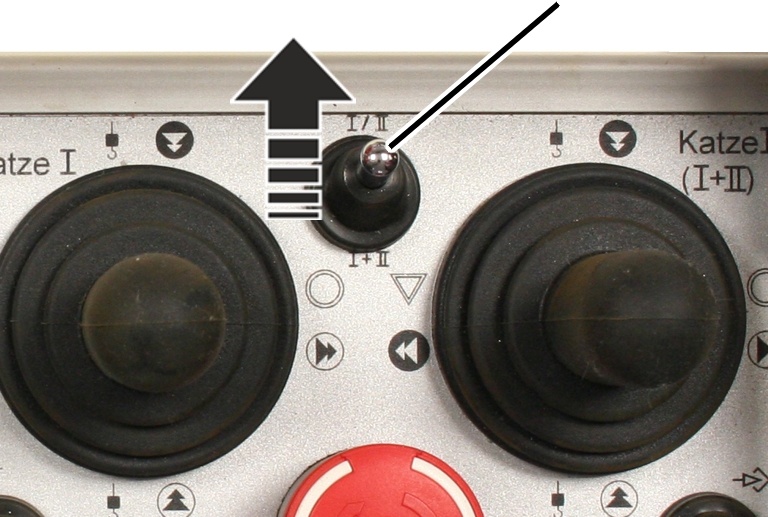
- Ustawić łącznik przechylny na I/II (sterowanie indywidualne).
Sterownik joystick do wózka II
- Wcisnąć lewy sterownik joystick, aby sterować jazdą dźwignicy.
- Wcisnąć środkowy sterownik joystick, aby obsługiwać wózek I.
- Wcisnąć prawy sterownik joystick, aby obsługiwać wózek II.
- Na wyświetlaczu nie są wyświetlane symbole jazdy dźwignicy oraz podnoszenia/opuszczania.
Obsługa suwnic we wspólnym trybie Tandem
Sterownikiem ABURemote można sterować dwiema dźwignicami w trybie tandemowym w ruchu synchronicznym jak również w trybie indywidualnym, np. w celu zawieszenia ładunku na dźwignicy, podczas gdy druga dźwignica jest zablokowana, aby nie została przypadkowo uruchomiona przez drugiego operatora.
W dźwignicach z dwoma wózkami w trybie tandemowym: wszystkie funkcje związane z występowaniem dwóch wózków działają dokładnie tak samo jak w powyższym opisie. Patrz „Obsługa suwnicy z dwoma wózkami suwnicowymi“.
Dotyczy tylko sterowania tandemowego (opcja)
Włączanie sterowania tandemowego
Żeby móc obsługiwać suwnice w trybie tandemowym:
- Pilot sterowania musi być zalogowany w dźwignicy. Patrz „Kontrola, włączanie i dopuszczanie przed rozpoczęciem pracy“.
- Na drugiej suwnicy, która ma zostać włączona w trybie tandem, nie może być zalogowany żaden pilot sterowania. Patrz „Wyłączanie i wylogowanie pilota sterowania“.
Zalogować się w drugiej suwnicy
Pilot sterowania musi być najpierw zalogowany w drugiej dźwignicy.
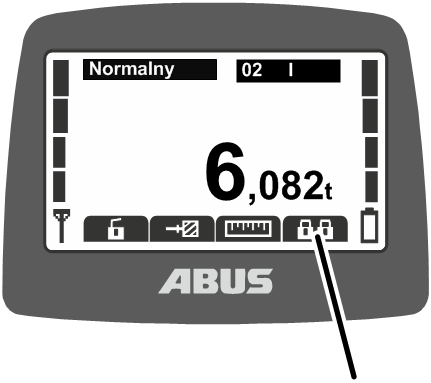
- Albo:
Wcisnąć przycisk szybkiego dostępu „Tandem login“.
Albo:
Przyciskiem MENU wywołać menu główne,
Wywołać menu "Obsługa dźwigu".
Wywołać punkt menu „Tandem login“.
- Jeżeli pilot sterowania znajduje się w zasięgu drugiego odbiornika, drugi odbiornik znajduje drugiego pilota sterowania.
- Pilot sterowania zaloguje się w drugim odbiorniku.
dopuszczenienumery obu dźwignic
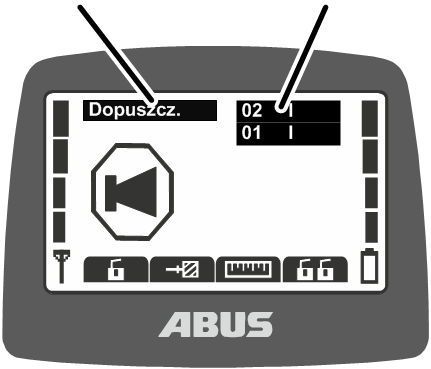
- Na wyświetlaczu wyświetlane są numery obu dźwignic.
- Na wyświetlaczu wyświetlane jest „Dopuszcz.“.
- Wcisnąć i puścić klawisz przechylny KLAKSON.
- Na dźwignicy słychać sygnał dźwiękowy.
- Suwnica jest gotowa do pracy.
Synchroniczna obsługa wózków i wyświetlanie ładunku
Po zalogowaniu tandemowym automatycznie obie dźwignice są wybrane do sterowania tandemowego.
Synchroniczna obsługa pierwszej i drugiej dźwignicy
pierwsza suwnicadruga suwnica
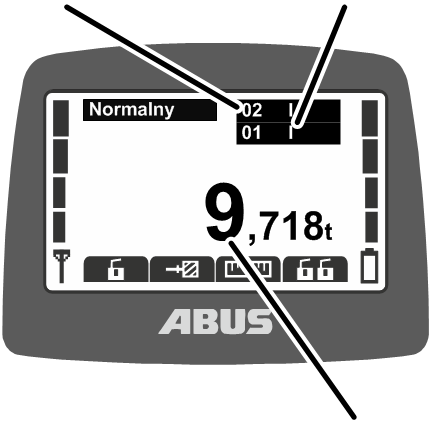
- Na wyświetlaczu numery obu dźwignic są wyświetlane jeden pod drugim na czarnym tle.
- Na wyświetlaczu wyświetlany jest ładunek sumaryczny pierwszej i drugiej dźwignicy.
- Wcisnąć przyciski joystick, aby obsługiwać synchronicznie obie dźwignice.
Przełączanie między pierwszą i drugą dźwignicą w trybie indywidualnym i wyświetlanie ładunku
Przy włączonym sterowaniu tandemowym można przełączać między obydwiema suwnicami w trybie indywidualnym, np. w celu zawieszenia ładunku.
Przełączanie na tryb indywidualny dla pierwszej dźwignicy
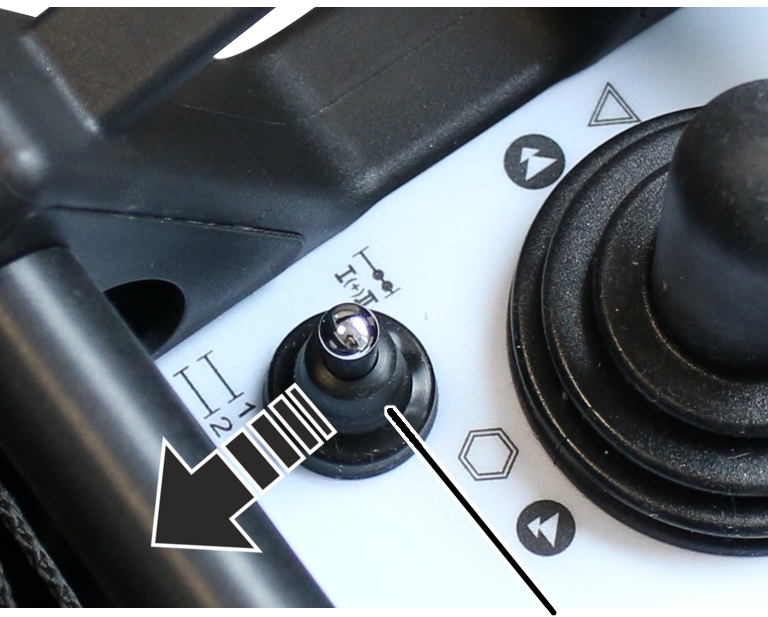
- Albo:
Wcisnąć klawisz przechylny „Wybór dźwigu“.
Jeżeli w menu Service wybrany jest tryb wyboru „bezpieczny“: wcisnąć i przytrzymać klawisz przechylny „Wybór dźwigu“ a następnie dodatkowo potwierdzić klawiszem ENTER.
Albo:
Przyciskiem MENU wywołać menu główne,
Wywołać menu "Obsługa dźwigu".
W punkcie menu „Wybór dźwigu“ wybrać numer pierwszej dźwignicy,
potwierdzić, naciskając ENTER.
pierwsza suwnica
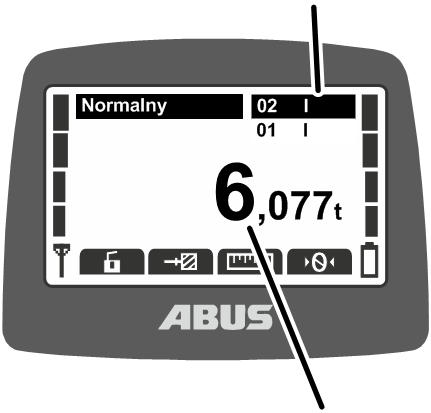
- Na wyświetlaczu numer pierwszej dźwignicy jest wyświetlany na czarnym tle.
- Na wyświetlaczu jest wyświetlany ładunek pierwszej dźwignicy.
- Wcisnąć sterowniki joystick, aby obsługiwać tylko pierwszą dźwignicę.
Przełączanie na tryb indywidualny dla drugiej dźwignicy
- Albo:
Ponownie wcisnąć klawisz przechylny „Wybór dźwigu“.
Jeżeli w menu Service wybrany jest tryb wyboru „bezpieczny“: wcisnąć i przytrzymać klawisz przechylny „Wybór dźwigu“ a następnie dodatkowo potwierdzić klawiszem ENTER.
Albo:
Przyciskiem MENU wywołać menu główne,
Wywołać menu "Obsługa dźwigu".
W punkcie menu „Wybór dźwigu“ wybrać numer drugiej dźwignicy,
potwierdzić, naciskając ENTER.
druga suwnica
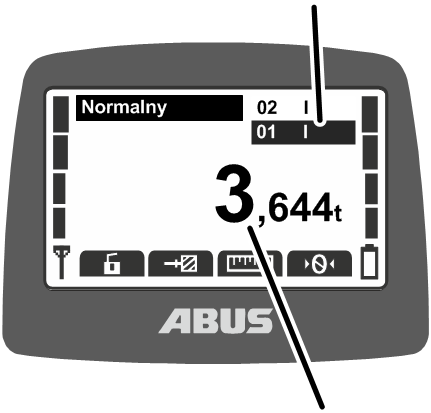
- Na wyświetlaczu numer drugiej dźwignicy jest wyświetlany na czarnym tle.
- Na wyświetlaczu jest wyświetlany ładunek drugiej dźwignicy.
- Wcisnąć sterowniki joystick, aby obsługiwać tylko drugą dźwignicę.
Przełączyć z powrotem na sterowanie tandemowe
Powrót do synchronicznej obsługi pierwszej i drugiej dźwignicy
- Albo:
Ponownie wcisnąć klawisz przechylny „Wybór dźwigu“.
Jeżeli w menu Service wybrany jest tryb wyboru „bezpieczny“: wcisnąć i przytrzymać klawisz przechylny „Wybór dźwigu“ a następnie dodatkowo potwierdzić klawiszem ENTER.
Albo:
Przyciskiem MENU wywołać menu główne,
Wywołać menu "Obsługa dźwigu".
W punkcie menu „Wybór suwnicy“ wybrać wspólne numery obu suwnic, potwierdzić klawiszem ENTER.
Obie dźwignice
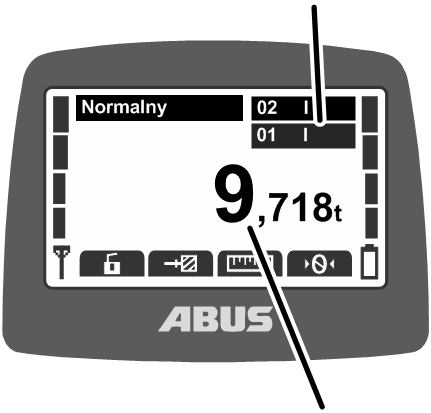
- Na wyświetlaczu numery obu dźwignic są wyświetlane jeden pod drugim na czarnym tle.
- Na wyświetlaczu wyświetlany jest ładunek sumaryczny pierwszej i drugiej dźwignicy.
- Wcisnąć przyciski joystick, aby obsługiwać synchronicznie obie dźwignice.
Wylogowanie na drugiej dźwignicy
Aby zakończyć sterowanie tandemowe, należy wylogować pilot sterowania z drugiej dźwignicy. Następnie druga dźwignica może być sterowana innym pilotem sterowania.
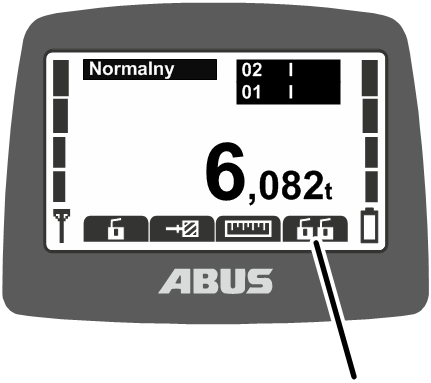
- Albo:
Wcisnąć przycisk szybkiego dostępu „Tandem logout“.
Albo:
Przyciskiem MENU wywołać menu główne,
Wywołać menu "Obsługa dźwigu".
Wywołać punkt menu „Tandem logout“.
- Pilot sterowania wyloguje się w drugim odbiorniku.
- Na wyświetlaczu wyświetlane jest „Dopuszcz.“.
- Wcisnąć i puścić klawisz przechylny KLAKSON.
- Na dźwignicy słychać sygnał dźwiękowy.
- Suwnica jest gotowa do pracy.
Wylogowanie z obu dźwignic
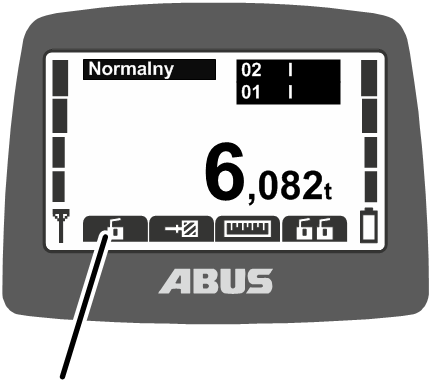
- Albo:
Wcisnąć klawisz szybkiego dostępu „Logout“.
Albo:
Przyciskiem MENU wywołać menu główne,
Wywołać menu "Obsługa dźwigu".
Wywołaj punkt menu „Logout“.
- Pilot sterowania wyloguje się w drugim odbiorniku.
- Pilot sterowania wyloguje się w pierwszym odbiorniku.
- Pilot sterowania przełączy się na tryb pracy „Nie zalogowany“.
Konserwacja
Dotyczy każdej osoby, która wykonuje prace związane z konserwacją, naprawami lub przebudową suwnicy.
Użytkownik suwnicy jest odpowiedzialny za dobór i odpowiednie kwalifikacje personelu utrzymania ruchu.
Przykłady odpowiednio wykwalifikowanych osób:
- Osoby posiadające obszerną wiedzę opartą na wykształceniu zawodowym w zakresie budowy maszyn oraz elektrycznych instalacji suwnic.
- Osoby posiadające wystarczające doświadczenie w zakresie eksploatacji, montażu i konserwacji suwnic.
- Osoby dysponujące kompleksową znajomością odnośnych reguł techniki, dyrektyw i przepisów bezpieczeństwa, obowiązujących w kraju użytkowania suwnicy.
- Osoby regularnie szkolone przez firmę ABUS.
ABUS nie odpowiada za szkody spowodowane wykonaniem konserwacji niefachowo lub przez osoby nie mające odpowiednich kwalifikacji.
ABUS zaleca powierzenie wykonywania konserwacji serwisowi firmy ABUS.
Używać tylko oryginalnych części zamiennych ABUS. W przeciwnym razie przepadają roszczenia z tytułu gwarancji.
Pilot sterowania i odbiornik są bezobsługowe!
W pilocie sterowania i odbiorniku nie ma części wymagających sprawdzania lub wymiany.
Zasady bezpieczeństwa przy konserwacji
Podczas wykonywania wszelkich prac związanych z technicznym utrzymaniem suwnicy wyposażonej w sterownik ABURemote należy przestrzegać następujących zasad bezpieczeństwa:
- Wyłączyć wyłącznik zasilania sieciowego. Zabezpieczyć wyłącznik przed przypadkowym włączeniem.
- Wtyczkę odłącznika sieci wyciągnąć z gniazda wtykowego skrzynki styczników suwnicy. Wtyczkę zabezpieczyć kłódką, żeby uniemożliwić przypadkowe wetknięcie.
- Używać odpowiedniego pomostu roboczego i zabezpieczenia przed upadkiem.
- Ogrodzić w wystarczającej odległości obszar wokół pomostu roboczego.
- Dodatkowe suwnice pracujące na tym samym torze jezdnym lub suwnice pracujące nad lub pod konserwowaną suwnicą wyłączyć za pomocą tej suwnicy. Zabezpieczyć wyłącznik przed przypadkowym włączeniem. W przeciwnym razie inne suwnice mogłyby wywrócić platformę podnoszoną lub uderzyć w naprawianą suwnicę.
- Poinformować osoby przebywające w pobliżu o wykonywaniu naprawy.
- Prace na instalacji elektrycznej suwnicy mogą być wykonywane tylko przez wykwalifikowanych elektryków!
- Także po użyciu przycisku zatrzymania awaryjnego w skrzynce styczników występują nadal wysokie napięcia, które mogą spowodować śmierć.
Te wskazówki bezpieczeństwa obowiązują dla sterowników ABURemote
- W obudowie odbiornika występuje napięcie do 400 V. Może to doprowadzić do porażenia elektrycznego. Nie wolno otwierać obudowy odbiornika znajdującego się pod napięciem.
- Jeżeli pilot sterowania zostanie odłożony w hali w trakcie prac konserwacyjnych, może dojść do przypadkowego wysterowania dźwignicy. Pilota sterowania należy zabierać ze sobą na pomost roboczy. W miarę możliwości wyłączyć wyłącznik zasilania sieciowego suwnicy. Wcisnąć klawisz Stop.
Ustawianie trybu Standby
Tu ustawia się liczbę minut, po której pilot sterowania przełącza się na tryb "Standby", jeżeli przez ten czas nie jest używany.
Można tu też wyłączyć tryb pracy „Standby“. Patrz „Standby“.
Wywołanie punktu menu „Standby“
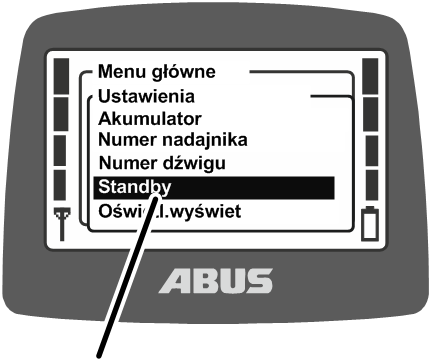
- Przyciskiem MENU wywołać menu główne.
- Wywołać menu „Ustawienia“.
- Wprowadzić kod dla menu „Ustawienia“.
Patrz „Wprowadzanie kodu lub PIN“.
Kod menu to „0005“.
- Wywołać punkt menu „Standby“.
Ustawianie trybu Standby
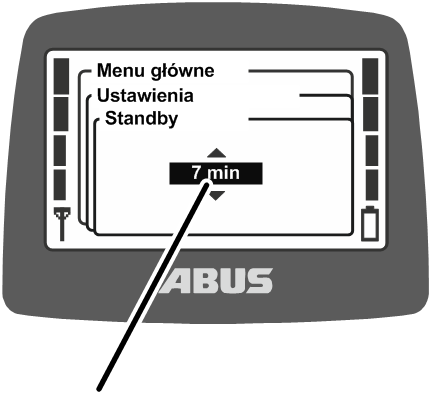
- Na wyświetlaczu wyświetlany jest aktualnie ustawiony czas, po którym pilot sterowania przełącza się na tryb pracy "Standby".
- Ustawić pożądaną wartość.
Jeżeli zostanie tu wybrana opcja „WYŁ“, tryb pracy "Standby" zostanie wyłączony.
Wartość „WYŁ“ jest usytuowana na liście przed wartością „1 min“ i można do niej dojść przez wielokrotne przewijanie.
- Potwierdzić wartość klawiszem ENTER.
Wyświetlanie pozostałego czasu pracy akumulatorów i ustawianie alarmu
Tu wyświetlany jest czas, na jaki wystarczy aktualny stan naładowania akumulatorów w pilocie sterowania. Poza tym można wybrać czas pozostały do ładowania akumulatorów, od którego ma być wyświetlany alarm.
Wywołanie punktu menu „Akumulator“
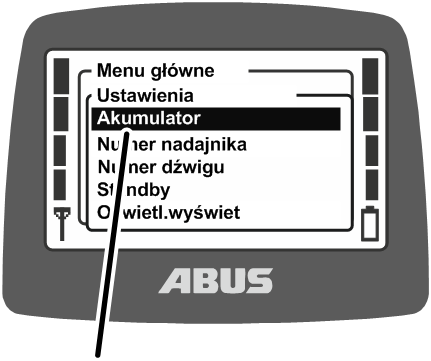
- Przyciskiem MENU wywołać menu główne.
- Wywołać menu „Ustawienia“.
- Wprowadzić kod dla menu „Ustawienia“.
Patrz „Wprowadzanie kodu lub PIN“.
Kod menu to „0005“.
- Wywołać punkt menu „Akumulator“.
Wyświetlanie pozostałego czasu pracy i ustawianie
pozostały czas
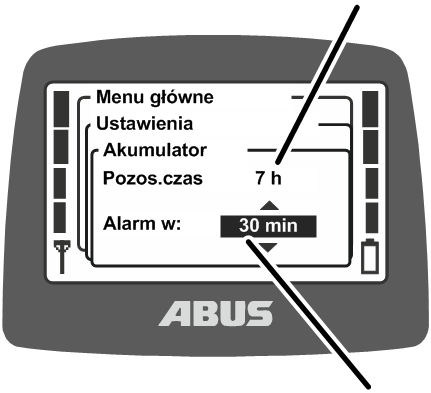
- Na wyświetlaczu wyświetlany jest szacunkowy pozostały czas pracy akumulatorów.
- Na wyświetlaczu wyświetlany jest ustawiony aktualnie alarm ładowania akumulatorów.
- Wybrać, czy alarm ma być wyświetlany od pozostałego czasu pracy akumulatorów 10 minut, 20 minu czy 30 minut.
- Potwierdzić wartość klawiszem ENTER.
Ustawianie podświetlenia wyświetlacza
Tu można wybrać, kiedy i jak długo ma działać podświetlenie wyświetlacza.
Wywołanie punktu menu „Oświetl.wyświet“
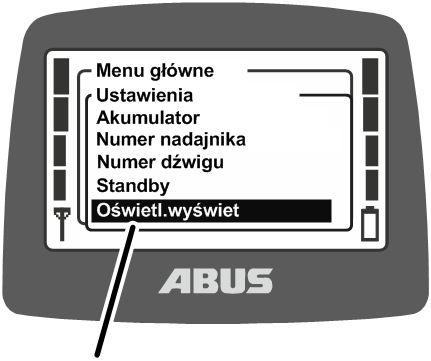
- Przyciskiem MENU wywołać menu główne.
- Wywołać menu „Ustawienia“.
- Wprowadzić kod dla menu „Ustawienia“.
Patrz „Wprowadzanie kodu lub PIN“.
Kod menu to „0005“.
- Wywołać punkt menu „Oświetl.wyświet“
Ustawianie podświetlenia wyświetlacza
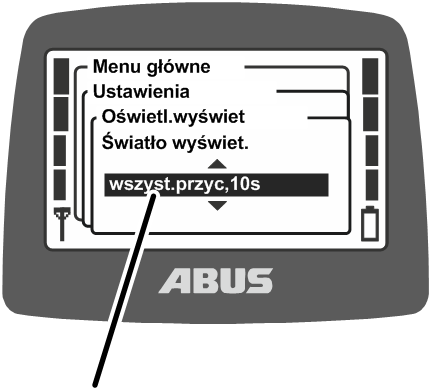
- Na wyświetlaczu wyświetlane jest wybrane ustawienie podświetlenia.
- Wybrać, kiedy i jak długo ma działać podświetlenie.
Im mniej używane jest podświetlenie, tym dłuższy czas pracy z jednego ładowania akumulatorów.
- Podświetlenie wyświetlacza dla wszystkich klawiszy, 5s: wyświetlacz jest podświetlony po wciśnięciu dowolnego klawisza lub sterownika joystick do 5 sekund po puszczeniu.
- Podświetlenie wyświetlacza dla wszystkich klawiszy, 10s: wyświetlacz jest podświetlony po wciśnięciu dowolnego klawisza lub sterownika joystick do 10 sekund po puszczeniu.
- Podświetlenie dla klawisza klaksonu, 5s: wyświetlacz jest podświetlany tylko po wciśnięciu klawisza KLAKSON do 5 sekund po puszczeniu.
- Podświetlenie dla klawisza klaksonu, 10s: wyświetlacz jest podświetlany tylko po wciśnięciu klawisza KLAKSON do 10 sekund po puszczeniu.
- Podświetlenie dla klawiszy menu, 5s: wyświetlacz jest podświetlany po wciśnięciu klawisza MENU, ENTER lub klawisza kierunkowego/klawisza szybkiego dostępu do 5 sekund po puszczeniu.
- Podświetlenie dla klawiszy menu, 10s: wyświetlacz jest podświetlany po wciśnięciu klawisza MENU, ENTER lub klawisza kierunkowego/klawisza szybkiego dostępu do 10 sekund po puszczeniu.
- Potwierdzić przyciskiem ENTER.
Ustawianie czujnika oświetlenia
Tu można ustawić, przy jakiej jasności otoczenia ma się włączać podświetlenie wyświetlacza.
Wywołanie punktu menu „Czujnik światła“
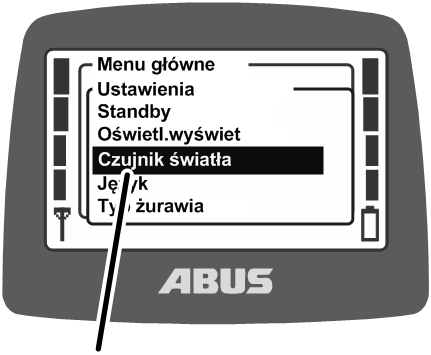
- Przyciskiem MENU wywołać menu główne.
- Wywołać menu „Ustawienia“.
- Wprowadzić kod dla menu „Ustawienia“.
Patrz „Wprowadzanie kodu lub PIN“.
Kod menu to „0005“.
- Wywołać punkt menu „Czujnik światła“.
Ustawianie czujnika oświetlenia
Aktualna jasność
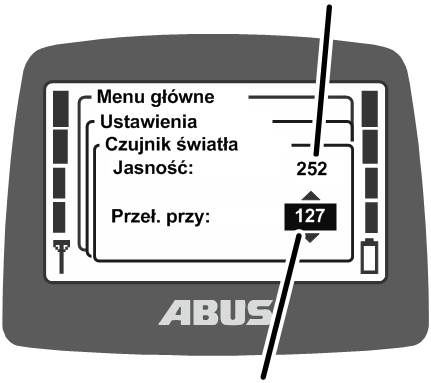
- Na wyświetlaczu wyświetlana jest aktualna jasność otoczenia.
- Poniżej można ustawić, przy jakiej jasności ma się włączać podświetlenie wyświetlacza.
Im mniej używane jest podświetlenie, tym dłuższy czas pracy z jednego ładowania akumulatorów.
- Im mniejsza wyświetlana wartość, tym jaśniejsze otoczenie. Im większa wyświetlana wartość, tym ciemniejsze otoczenie.
- Jeżeli jasność zmierzona w czasie pracy jest większa od ustawionego progu, podświetlenie wyświetlacza włącza się, zgodnie z wcześniejszym ustawieniem (5 s lub 10 s, na wszystkich klawiszach, na klawiszu klaksonu lub klawiszach menu). Jeżeli jasność zmierzona w czasie pracy jest mniejsza od ustawionego progu, podświetlenie wyświetlacza nie włącza się.
- Albo: ustawić wyższą wartość progową, aby podświetlenie wyświetlacza włączało się tylko, gdy otoczenie jest bardzo ciemne.
lub
ustawić niższą wartość progową, aby podświetlenie wyświetlacza włączało się niezależnie od jasności otoczenia.
- Potwierdzić przyciskiem ENTER.
Ustawianie numeru pilota sterowania i numeru dźwignicy
Można tu ustawić numer pilota sterowania i dźwignicy. Służą one operatorowi suwnicy do identyfikacji i jednoznacznego przypisania suwnicy i pilota sterowania.
Numer pilota sterowania i numer dźwignicy są wyświetlane w trybie pracy „Standby“ a numer dźwignicy jest wyświetlany w trybie pracy „Normalny“ w prawym górnym rogu.
Numer pilota sterowania i numer dźwignicy można umieścić w postaci naklejek na pilocie sterowania i dźwignicy. Specjalne naklejki są dostępne w firmie ABUS. Patrz „Serwis ABUS“.
Wywołanie punktu menu „Numer pilota sterowania“
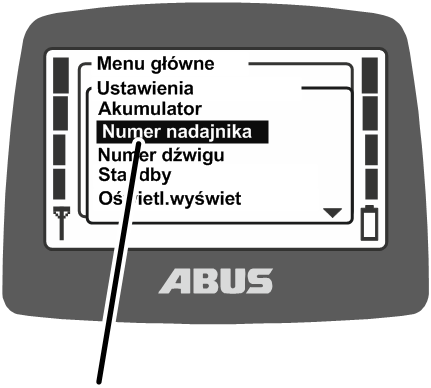
- Przyciskiem MENU wywołać menu główne.
- Wywołać menu „Ustawienia“.
- Wprowadzić kod dla menu „Ustawienia“.
Patrz „Wprowadzanie kodu lub PIN“.
Kod menu to „0005“.
- Wywołać punkt menu „Numer pilota sterowania“.
Ustawianie numeru pilota sterowania
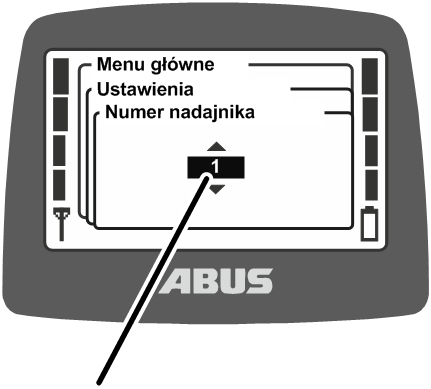
- Na wyświetlaczu wyświetlany jest aktualny numer pilota sterowania.
- Ustawianie pożądanego numeru pilota sterowania.
- Potwierdzić przyciskiem ENTER.
- Numer pilota sterowania zostanie zapisany.
Wywołanie punktu menu „Numer dźwignicy“
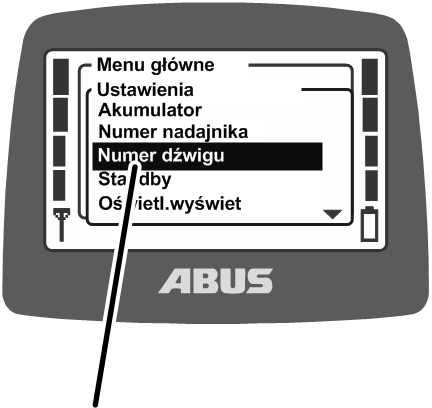
- Przyciskiem MENU wywołać menu główne.
- Wywołać menu „Ustawienia“.
- Wywołać punkt menu „Numer dźwignicy“.
Ten punkt menu można wywołać tylko przy zalogowanym pilocie sterowania.
Ustawianie numeru dźwignicy
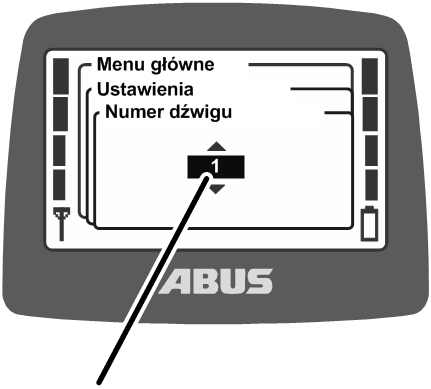
- Na wyświetlaczu wyświetlany jest aktualny numer dźwignicy.
- Ustawianie pożądanego numeru dźwignicy.
- Potwierdzić przyciskiem ENTER.
- Numer dźwignicy zostanie zapisany.
- Zostanie wyświetlony komunikat „Odbiornik: numer został zmieniony“.
- Potwierdzić przyciskiem ENTER.
- Wylogować i ponownie zalogować pilot sterowania.
Ustawianie języka
Tu można wybrać język, w którym będzie wyświetlane menu i komunikaty.
Wywołanie punktu menu „Język
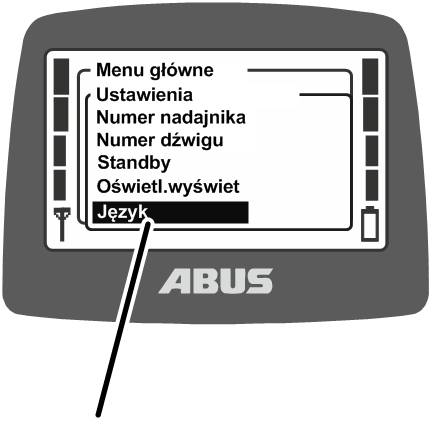
- Przyciskiem MENU wywołać menu główne.
- Wywołać menu „Ustawienia“.
- Wprowadzić kod dla menu „Ustawienia“.
Patrz „Wprowadzanie kodu lub PIN“.
Kod menu to „0005“.
- Wywołać punkt menu „Język“.
Ustawianie języka
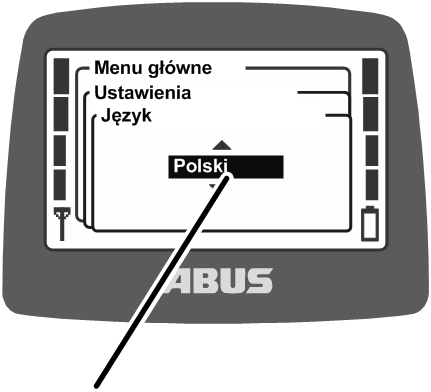
- Na wyświetlaczu wyświetlany jest ustawiony język.
- Wybrać pożądany język.
- Potwierdzić przyciskiem ENTER.
Ustawianie typu dźwignicy w celu uzyskania odpowiednich symboli na wyświetlaczu
Można tu ustawić tyo dźwignicy, aby ustalić odpowiednie symbole na wyświetlaczu. W trybie pracy „Normalny“ przy obsłudze dźwignicy wyświetlane są symbole kierunku jazdy dźwignicy, wózka i haka ładunkowego.
Jeżeli pilot sterowania będzie używany do żurawia warsztatowego, można przestawić wyświetlane symbole, aby zamiast symboli jazdy żurawia naprzód lub wstecz były wyświetlane symbole obrotu w lewo lub w prawo.
Wywołanie punktu menu „Typ żurawia“
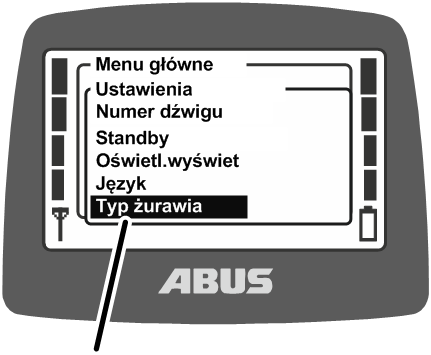
- Przyciskiem MENU wywołać menu główne.
- Wywołać menu „Ustawienia“.
- Wprowadzić kod dla menu „Ustawienia“.
Patrz „Wprowadzanie kodu lub PIN“.
Kod menu to „0005“.
- Wywołać punkt menu „Typ żurawia“.
Ustawianie typu żurawia
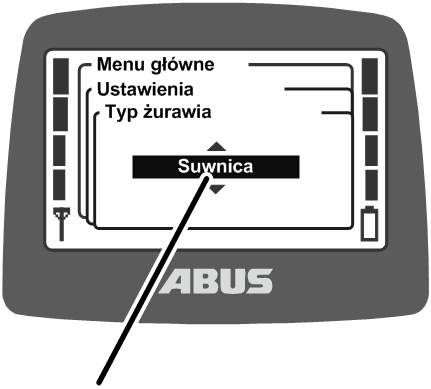
- Na wyświetlaczu wyświetlany jest wybrany typ żurawia.
- Wybrać pożądany typ żurawia (suwnica pomostowa lub żuraw warsztatowy).
- Potwierdzić przyciskiem ENTER.
Ustawianie klawiszy szybkiego dostępu
Cztery przyciski kierunkowe znajdujące się pod wyświetlaczem mogą być skonfigurowane jako klawisze szybkiego dostępu w trybie pracy „Normalny“ z przypisaniem funkcji (np. Tara, Suw superdokładny).
Funkcje mogą być następnie wywoływane albo przez odpowiednie punkty menu "Obsługa żurawia" pilota sterowania albo mogą być przypisane do klawiszy szybkiego dostępu. Jeżeli funkcje są przypisanego do jednego z klawiszy szybkiego dostępu, można je szybko i łatwo wywołać w trybie pracy „Normalny“ bez konieczności uprzedniego wywołania menu. Jest to celowe w przypadku często używanych funkcji.
Rzadko używane funkcje najlepiej obsługiwać z menu, aby pozostawić klawisze szybkiego dostępu do często używanych funkcji.
Niektóre funkcje mogą być wywoływane tylko klawiszami szybkiego dostępu a nie za pomocą punktów menu.
Przy dolnej krawędzi wyświetlacza wyświetlane są funkcje przypisane do czterech klawiszy szybkiego dostępu.
Znaczenie symboli
- Symbol na czarnym tle: funkcja jest dostępna i może być wybrana.
- Symbol na białym tle: funkcja jest aktualnie niedostępna.
- Cały symbol biały: dla tego klawisza szybkiego dostępu nie została wybrana żadna funkcja.
Dostępne funkcje
Symbol |
Opis |
Funkcja |
|---|---|---|
|
Tylko z dwiema strzałkami |
„Tara“ |
|
Żarówka |
„Oświetlenie“ |
|
Kreskowany mur ze strzałką |
„Łącznik krań.“ |
|
Zamknięta kłódka |
„Login“ |
|
Otwarta kłódka |
„Logout“ |
|
Zamknięta podwójna kłódka |
„Tandem Login“ |
|
Otwarta podwójna kłódka |
„Tandem Logout“ |
|
Linijka z drobną podziałką |
„Suw superdok ZAŁ“ |
|
Linijka z dużą podziałką |
„Suw superdok wył.“ |
|
‚T‘ ze strzałką |
„Nauka“ |
|
Linia z dwiema strzałkami |
„Pozycjonowanie“ Wspomaganie pozycjonowania |
|
Chorągiewka |
„Pozycjonowanie“ Sterowanie pozycjonowaniem |
|
Swobodnie zwisający ładunek z dwiema strzałkami |
„SZKŁ wł.“ |
|
Kołyszący się ładunek |
„SZKŁ wył.“ |
|
Symbol Play/Pause |
„Zgoda na jazdę“ |
Przypisywanie funkcji do klawiszy szybkiego dostępu
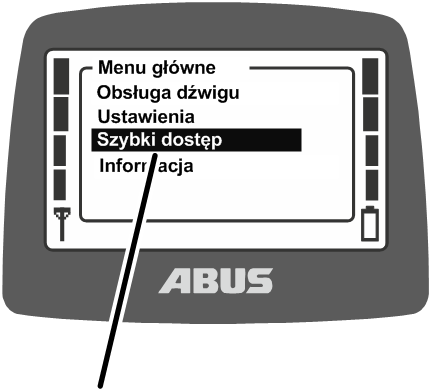
- Przyciskiem MENU wywołać menu główne.
- Wywołać menu "Szybki dostęp"
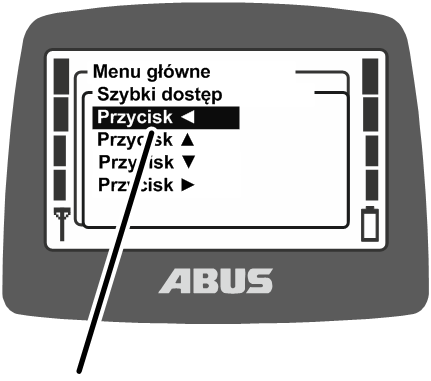
- Wybrać klawisz kierunkowy, do którego ma być przypisana funkcja.
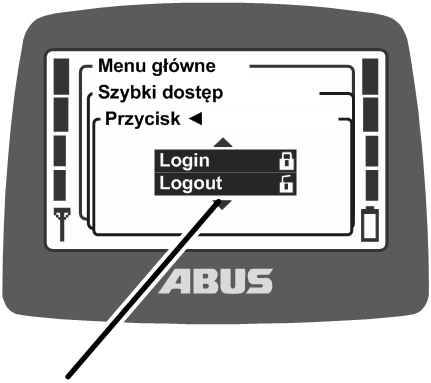
- Wybrać pożądaną funkcję.
- Potwierdzić przyciskiem ENTER.
Jeżeli ta funkcja była wcześniej przypisana do innego klawisza szybkiego dostępu
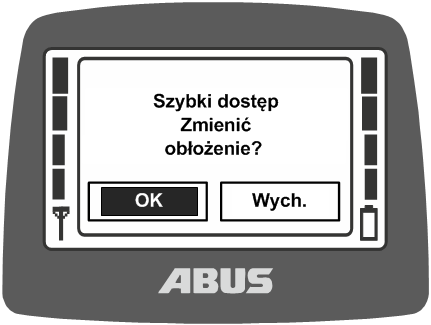
- Na wyświetlaczu wyświetlany jest komunikat „Change direct access keys“. (Zmiana funkcji klawiszy szybkiego dostępu)
- Wybrać przycisk „OK“ i potwierdzić.
- Zamknąć menu.
wybrana funkcja
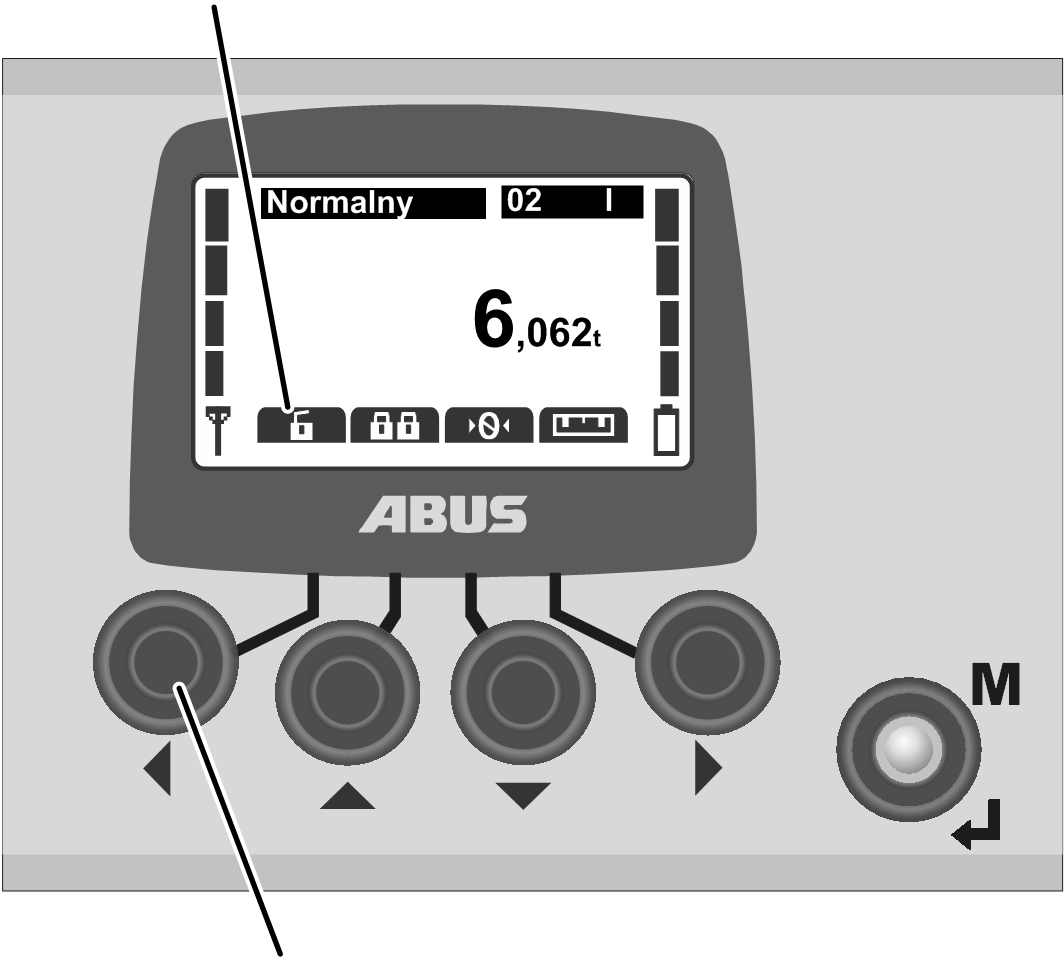
- Funkcja zostanie zapisana.
- W trybie pracy „Normalny“ pożądana funkcja będzie wyświetlana nad wybranym klawiszem szybkiego dostępu.
Wyświetlanie informacji o pilocie sterowania
W menu głównym można wyświetlić elektroniczną tabliczkę znamionową. Są tu wyświetlane różne informacje o sterowniku ABURemote.
Wywołanie punktu menu „Informacja“
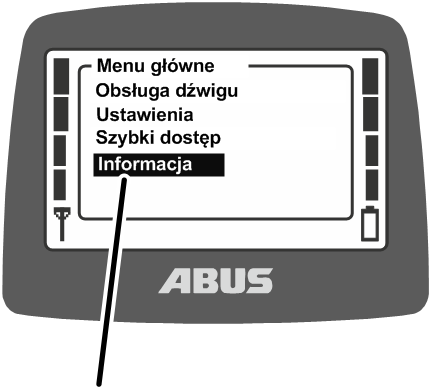
- Przyciskiem MENU wywołać menu główne.
- Wywołać punkt menu „Informacja“.
Wyświetlanie informacji o pilocie sterowania
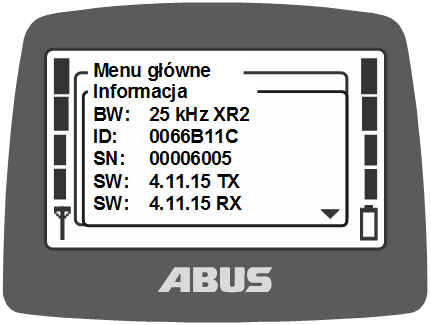
- Na wyświetlaczu ukażą się informacje o pilocie sterowania.
- FB:
433 MHz lub 868 MHz
- BW:
szerokość pasma kanału radiowego (np. 25 kHz)
System radiowy XR2
- ID: adres odbiornika ustawiony w pilocie sterowania.
- SN: numer seryjny pilota sterowania
- SW: wersja oprogramowania Tx (pilot sterowania)
- SW: wersja oprogramowania Rx (odbiornik)
- AP: aplikacja Tx (pilot sterowania)
- AP: aplikacja Rx (odbiornik)
- Klawiszami kierunkowymi GÓRA i DÓŁ przewijać listę informacji.
Ustawienie kanału radiowego
Tu ustawia się, czy pilot sterowania automatycznie poszukuje wolnego kanału, czy też pilot sterowania nadaje wyłącznie na wybranym kanale radiowym.
Jeżeli wybrany zostanie konkretny kanał, funkcja „Zmiana kanału“ zostaje wyłączona. Kanał radiowy może wówczas ustawić tylko przy pomocy opisanej tu funkcji w menu serwisowym.
Ustawienie konkretnego kanału może być korzystne dla uniknięcia zakłócanie innych urządzeń lub przez inne urządzenia. Ustalanie stałych kanałów w połączeniu z innymi systemami z automatycznym wyszukiwaniem kanału radiowego może być niekorzystne.
Jeżeli używany przez ABURemote kanał radiowy jest zakłócany przez inne urządzenia, może to spowodować zrywanie połączeń (np. błąd 101).
W związku z tym wskazane jest uruchomienie zarządzania częstotliwościami dla całego obszaru hali.
- W tym celu utworzyć listę wszystkich urządzeń, pracujących z transmisją danych w paśmie 433 MH.
Jeżeli pilot sterowania ma pasmo radiowe 868 MHz: utworzyć listę wszystkich urządzeń, wykorzystujących transmisję radiową w paśmie 868 MHz.
- Na podstawie tej listy ustalić wszystkie urządzenia z ręcznym ustawianiem kanału radiowego a następnie ustawić w odnośnym urządzeniu. Zachować przy tym maksymalną odległość między kanałami.
Wywołanie punktu menu „Kanał“
Ten punkt menu można wywołać przy wylogowanym lub przy zalogowanym pilocie sterowania.
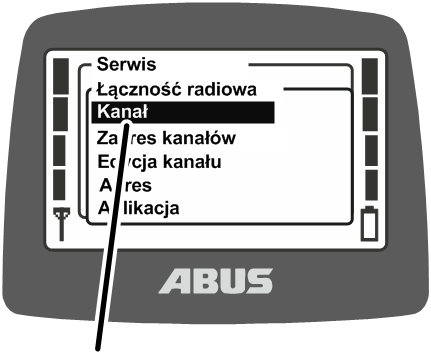
- Wycisnąć długo (5 sekund) przycisk MENU
- Na wyświetlaczu wyświetlane jest pytanie o kod.
- Wprowadzić kod menu serwisowego.
Patrz „Wprowadzanie kodu lub PIN“.
Kod menu serwisowego: „0055“.
- Wywołać menu „Łączność radiowa“.
- Wywołać punkt menu „Kanał“.
Odczyt i ustawianie kanału radiowego
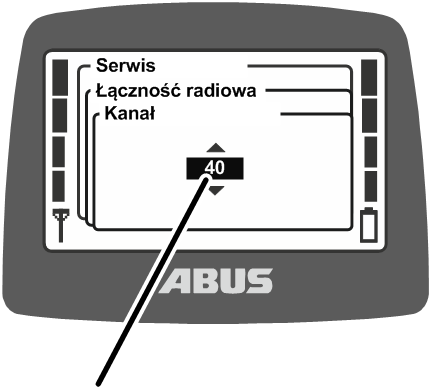
- Na wyświetlaczu wyświetlana jest aktualnie ustawiona wartość.
- Wartość w zakresie od 1 do 69: kanał radiowy jest ustawiony na stałe na odpowiednią wartość.
- Auto: aktywne jest automatyczne wyszukiwanie kanału radiowego.
- Ustawić żądany kanał radiowy lub „Auto“.
Wartość „Auto“ jest usytuowana na liście przed wartością kanałem 1 i można do niej dojść przez wielokrotne przewijanie.
- Potwierdzić wartość klawiszem ENTER.
- Nastawa zostaje przejęta automatycznie przez odbiornik i nie musi być w nim dodatkowo ustawiania.
Przyporządkowanie kanałów i częstotliwości
Kanał radiowy |
Częstotliwość (MHz) |
Kanał radiowy |
Częstotliwość (MHz) |
|---|---|---|---|
1 |
433 075 |
36 |
433 950 |
2 |
433 100 |
37 |
433 975 |
3 |
433 125 |
38 |
434 000 |
4 |
433 150 |
39 |
434 025 |
5 |
433 175 |
40 |
434 050 |
6 |
433 200 |
41 |
434 075 |
7 |
433 225 |
42 |
434 100 |
8 |
433 250 |
43 |
434 125 |
9 |
433 275 |
44 |
434 150 |
10 |
433 300 |
45 |
434 175 |
Kanał radiowy |
Częstotliwość (MHz) |
Kanał radiowy |
Częstotliwość (MHz) |
|---|---|---|---|
11 |
433 325 |
46 |
434 200 |
12 |
433 350 |
47 |
434 225 |
13 |
433 375 |
48 |
434 250 |
14 |
433 400 |
49 |
434 275 |
15 |
433 425 |
50 |
434 300 |
16 |
433 450 |
51 |
434 325 |
17 |
433 475 |
52 |
434 350 |
18 |
433 500 |
53 |
434 375 |
19 |
433 525 |
54 |
434 400 |
20 |
433 550 |
55 |
434 425 |
21 |
433 575 |
56 |
434 450 |
22 |
433 600 |
57 |
434 475 |
23 |
433 625 |
58 |
434 500 |
24 |
433 650 |
59 |
434 525 |
25 |
433 675 |
60 |
434 550 |
26 |
433 700 |
61 |
434 575 |
27 |
433 725 |
62 |
434 600 |
28 |
433 750 |
63 |
434 625 |
29 |
433 775 |
64 |
434 650 |
30 |
433 800 |
65 |
434 675 |
31 |
433 825 |
66 |
434 700 |
32 |
433 850 |
67 |
434 725 |
33 |
433 875 |
68 |
434 750 |
34 |
433 900 |
69 |
434 775 |
35 |
433 925 |
Tylko dla kanału radiowego 868 MHz
Kanał radiowy |
Częstotliwość (MHz) |
|---|---|
1 |
869 725 |
2 |
869 750 |
3 |
869 775 |
4 |
869 800 |
5 |
869 825 |
6 |
869 850 |
7 |
869 875 |
8 |
869 900 |
9 |
869 925 |
10 |
869 950 |
11 |
869 975 |
Ustawianie zakresu kanałów
Tu można ustawić, czy przy automatycznym wyszukiwaniu kanałów pilot sterowania może wykorzystać wszystkie kanały (1 do 69) czy tylko kanały 40 do 69. Jest to ważne przy pracy w niektórych krajach, w których obowiązują szczególne przepisy.
ABURemote pracuje standardowo ze 100%-owym Duty-Cycle w odniesieniu do czasu nadawania na jednym kanale radiowym. Duty-Cycle określa, przez ile czasu w określonym interwale sterownik ABURemote wykorzystuje kanał lub włącza przerwę. 100%-owy Duty-Cycle oznacza, że sterownik ABURemote całkowicie zajmuje dany kanał radiowy i stale na nim nadaje.
W niektórych krajach tylko kanały radiowe 40 do 69 mogą być używane ze 100%-owym Duty-Cycle. Dlatego w tych krajach kanały radiowe 1 do 39 muszą być zablokowane dla sterownika ABURemote i/lub dodatkowo należy zmniejszyć moc nadawania.
Wywołanie punktu menu „Zakres kanałów“
Ten punkt menu można wywołać tylko przy wylogowanym pilocie sterowania.
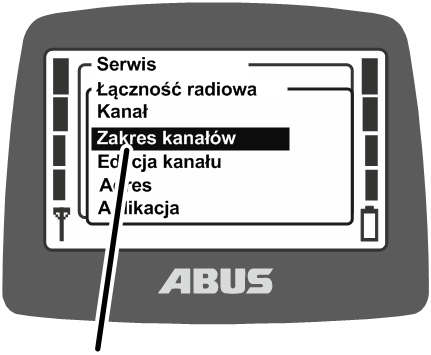
- Wycisnąć długo (5 sekund) przycisk MENU
- Na wyświetlaczu wyświetlane jest pytanie o kod.
- Wprowadzić kod menu serwisowego.
Patrz „Wprowadzanie kodu lub PIN“.
Kod menu serwisowego: „0055“.
- Wywołać menu „Łączność radiowa“.
- Wywołać punkt menu „Zakres kanałów“.
Odczyt i ustawianie zakresu kanałów
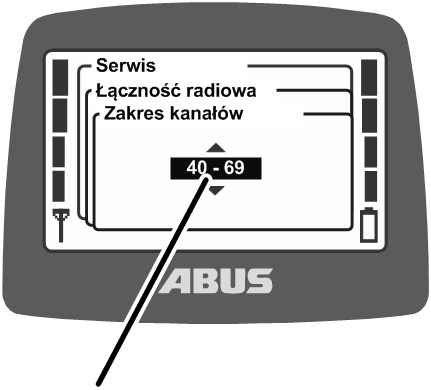
- Na wyświetlaczu wyświetlany jest ustawiony aktualnie zakres kanałów.
- 1 – 69: ABURemote wykorzystuje wszystkie kanały w zakresie od 1 do 69 przy automatycznym wyszukiwaniu kanału radiowego oraz przy stałym ustawieniu. Te kanały radiowe są zajmowane ze 100 %-ym Duty-Cycle.
- 40 – 69: ABURemote wykorzystuje tylko kanały w zakresie od 40 do 69 przy automatycznym wyszukiwaniu kanału radiowego oraz przy stałym ustawieniu. Te kanały radiowe są zajmowane ze 100 %-ym Duty-Cycle.
Ustawianie mocy nadawania pilota sterowania i odbiornika
Tu ustala się, czy pilot sterowania i odbiornik nadają z pełną mocą nadawania, czy też z mocą zredukowaną.
Jeżeli w bliskiej odległości przestrzennej jest używane wiele systemów radiowych (sterowniki radiowe dźwignic ale także inne systemy wykorzystujące łączność radiową), sygnały jednego systemu radiowego (zwłaszcza przy większym oddaleniu partnera łączności radiowej) mogą być tłumione przez przez widmo innego systemu radiowego (zwłaszcza, gdy partner łączności radiowej w drugim systemie radiowym znajduje się w mniejszej odległości od pilota sterowania lub odbiornika sterownika ABURemote).
W takich przypadkach może być celowe zredukowanie mocy nadawania niektórych lub wszystkich systemów. Jeżeli na małej przestrzeni pracuje kilka pilotów sterowania, przeważnie wskazane jest zredukowanie mocy nadawania wszystkich pilotów. Dopasowywanie mocy nadawania odbiorników jest wskazane tylko w wyjątkowych przypadkach.
Wywołanie punktu menu „Moc nadawania“.
Punkt menu "Pilot sterowania" można wywołać przy wylogowanym lub przy zalogowanym pilocie sterowania.
Punkt menu "Odbiornik" można wywołać tylko przy zalogowanym pilocie sterowania.
punkt menu „Pilot sterowania“
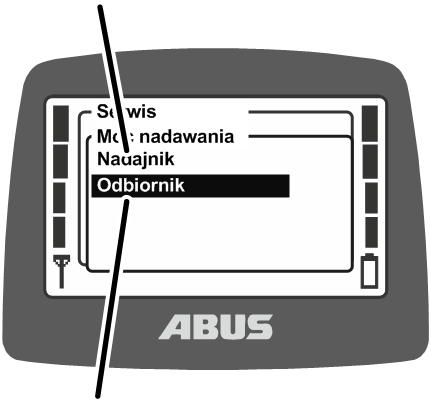
- Wycisnąć długo (5 sekund) przycisk MENU
- Na wyświetlaczu wyświetlane jest pytanie o kod.
- Wprowadzić kod menu serwisowego.
Patrz „Wprowadzanie kodu lub PIN“.
Kod menu serwisowego: „0055“.
- Wywołać punkt menu „Moc nadawania“.
- Wywołać punkt menu "Pilot sterowania" lub "Odbiornik“.
Odczyt i ustawiane mocy nadawania
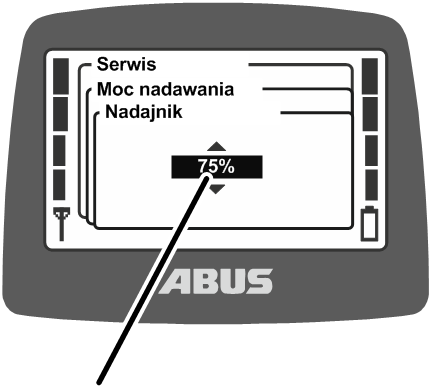
- Na wyświetlaczu wyświetlana jest aktualnie ustawiona moc nadawania pilota sterowania lub odbiornika.
- Ustawić pożądaną wartość.
Moc pilota sterowania można ustawić na 200 % (opcja), 100 %, 75 %, 50 %, 25 % i 12 %.
- Potwierdzić wartość klawiszem ENTER.
Ustawianie edycji kanału
Tu ustawia się, czy aktualny kanał radiowy ma być wyświetlany na wyświetlaczu w normalnym trybie pracy „Normal“.
Może to być pomocne, jeżeli przy automatycznym wyborze kanału radiowego wystąpią zakłócenia.
Jeżeli jest włączona edycja kanału, w trybie pracy „Normalny“ na dole z lewej strony będzie wyświetlany aktualny kanał radiowy zamiast symbolu anteny.
Wywołanie punktu menu „Edycja kanału“
Ten punkt menu można wywołać przy wylogowanym lub przy zalogowanym pilocie sterowania.
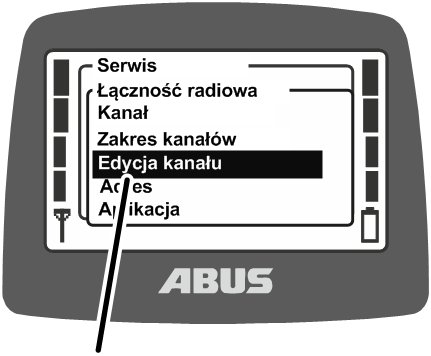
- Wycisnąć długo (5 sekund) przycisk MENU
- Na wyświetlaczu wyświetlane jest pytanie o kod.
- Wprowadzić kod menu serwisowego.
Patrz „Wprowadzanie kodu lub PIN“.
Kod menu serwisowego: „0055“.
- Wywołać menu „Łączność radiowa“.
- Wywołać punkt menu „Edycja kanału“.
Włączanie i wyłączanie edycji kanału
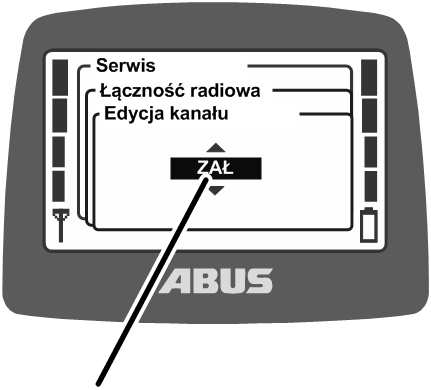
- Na wyświetlaczu pojawia się informacja, czy „Wskaźnik kanału“ jest w tej chwili włączony, czy też wyłączony.
- Włączyć lub wyłączyć „Wskaźnik kanału“.
- Potwierdzić przyciskiem ENTER.
Wyświetlanie liczby godzin pracy pilota sterowania i odbiornika
Jest tu wyświetlana informacja, jak długo pracuje pilot sterowania i odbiornik. Licznik godzin pracy podaje czas pracy z dokładnością co do minuty i jest zapisywany przy wyłączaniu dźwignicy/pilota sterowania.
Wywołanie punktu menu „Godziny pracy“
Punkt menu "Pilot sterowania" można wywołać przy wylogowanym lub przy zalogowanym pilocie sterowania.
Punkt menu "Odbiornik" można wywołać tylko przy zalogowanym pilocie sterowania.
punkt menu „Pilot sterowania“
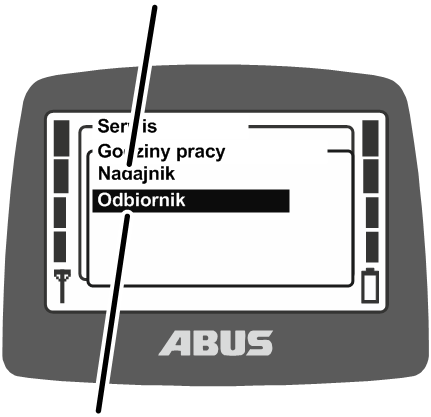
- Wycisnąć długo (5 sekund) przycisk MENU
- Na wyświetlaczu wyświetlane jest pytanie o kod.
- Wprowadzić kod menu serwisowego.
Patrz „Wprowadzanie kodu lub PIN“.
Kod menu serwisowego: „0055“.
- Wywołać punkt menu „Godziny pracy“.
- Wywołać punkt menu „Pilot sterowania lub odbiornik“.
Wyświetlanie liczby godzin pracy
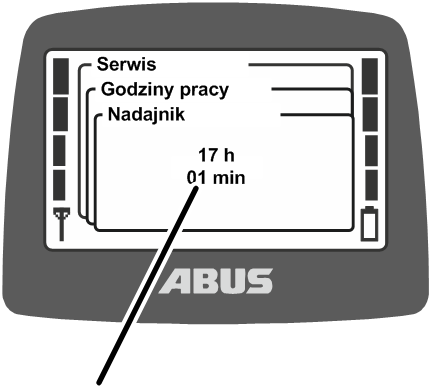
- Na wyświetlaczu wyświetlana jest liczba godzin pracy pilota sterowania lub odbiornika.
Ustawianie czasu oczekiwania
Można tu ustawić czas czekania pilota sterowania po zalogowaniu i dopuszczeniu do momentu, gdy można rozpocząć sterowanie dźwignicą.
Czas czekania jest uzasadniony zwłaszcza w dźwignicach z przetwornicą częstotliwości ABULiner lub ABUControl.
Czas czekania jest przedstawiany jako belka ładowania na wyświetlaczu i informuje on operatora dźwignicy, że sterownik został właśnie uruchomiony.
W przypadku ABUControl czas czekania jest zadawany na stałe przez PLC sterownika.
Wywołanie punkt menu „Czas czekania“.
Ten punkt menu można wywołać tylko przy zalogowanym pilocie sterowania.
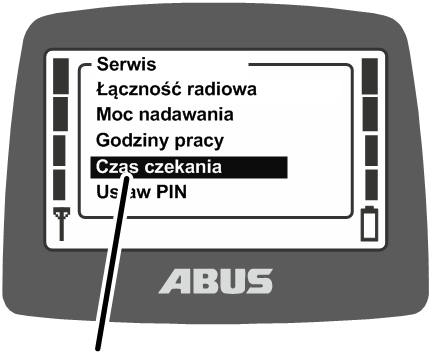
- Wycisnąć długo (5 sekund) przycisk MENU
- Na wyświetlaczu wyświetlane jest pytanie o kod.
- Wprowadzić kod menu serwisowego.
Patrz „Wprowadzanie kodu lub PIN“.
Kod menu serwisowego: „0055“.
- Wywołać punkt menu czasu oczekiwania „Wartezeit“.
Wyświetlanie i ustawianie czasu czekania
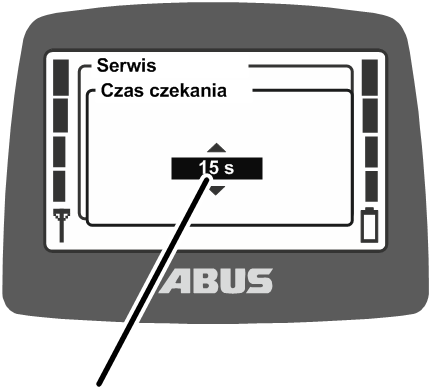
- Na wyświetlaczu wyświetlany jest aktualnie ustawiony czas oczekiwania.
- Ustawić żądaną wartość.
Czas oczekiwania można ustawiać krokowo co 5 sekund od 5 do 30 sekund lub wyłączyć.
Wartość „WYŁ“ jest usytuowana na liście przed wartością „5 s“ i można do niej dojść przez wielokrotne przewijanie.
- Potwierdzić przyciskiem ENTER.
Ustawianie kodu PIN zabezpieczenia pilota sterowania i chronionych funkcji
Możliwe jest zabezpieczenie pilota sterowania kodem PIN, aby tylko upoważnione osoby mogły się nim posługiwać.
Dodatkowo możliwe jest zabezpieczenie funkcji „Mostkowanie wyłącznika granicznego“ i „Wyłączanie ogranicznika obciążenia“ kodem PIN, aby tylko upoważnione osoby mogły korzystać z tych funkcji.
W punkcie menu „Ustaw PIN“ można uaktywnić różne poziomy PIN pilota sterowania oraz ustawić różne kody PIN.
Przegląd poziomów PIN:
Poziom 0: zabezpieczenie pilota sterowania.
- Gdy na pilocie sterowania aktywny jest poziom dostępu PIN 0, pilot sterowania może zostać włączony tylko, jeżeli przy jego włączaniu zostanie wprowadzony odpowiedni kod PIN.
Zapytanie o kod PIN przy włączaniu i logowaniu pilota sterowania jest wyświetlane, jeżeli w pilocie sterowania aktywny jest jakikolwiek poziom dostępu PIN. Jeżeli zostanie tu wprowadzony kod PIN dla poziomu dostępu PIN 0, pilot sterowania może zostać włączony lub zalogowany.
Poziom dostępu PIN 0 jest zapisywany tylko w pilocie sterowania. Wskutek tego zapytanie o kod PIN jest wyświetlane niezależnie od tego, do którego odbiornika zalogowany jest pilot sterowania.
Poziom 1: Mostkowanie wyłącznika granicznego
- W odbiorniku funkcja „Mostkowanie wyłącznika granicznego“ jest zabezpieczona kodem PIN. Wyłącznik graniczny może być zmostkowany tylko, gdy na pilocie sterowania jest dodatkowo uaktywniony poziom dostępu PIN 1 oraz przy włączaniu lub logowaniu został wprowadzony prawidłowo odpowiedni kod PIN. Poziom dostępu PIN 1 obejmuje automatycznie także poziom dostępu PIN 0.
Zapytanie o kod PIN przy włączaniu lub logowaniu pilota sterowania jest wyświetlane tylko, jeżeli w pilocie sterowania aktywny jest jakikolwiek poziom dostępu PIN. Jeżeli zostanie przy tym wprowadzony kod PIN dla poziomu dostępu PIN 0, pilot sterowania może zostać zalogowany, ale zabezpieczona funkcja "Mostkowanie wyłącznika granicznego" pozostaje zablokowana. Jeżeli po zapytaniu o kod PIN zostanie wprowadzony kod PIN dla poziomu dostępu PIN 1, pilot sterowania może zostać zalogowany i może zostać wciśnięty klawisz szybkiego dostępu "Mostkowanie wyłącznika granicznego".
Zależnie od wykonania pilota sterowania, zabezpieczoną funkcję „Mostkowanie wyłącznika granicznego“ można włączać i wyłączać także wyłącznikiem z kluczem. Patrz „Obsługa dodatkowych funkcji dźwignicy za pomocą wyłącznika z kluczem“. Następnie nie jest konieczne uaktywnianie poziomu dostępu PIN pilota sterowania. Jeżeli poziom dostępu PIN pilota sterowania zostanie uaktywniony równolegle do wyłącznika z kluczem, zabezpieczone funkcje mogą być odblokowywane równoprawnie wyłącznikiem z kluczem lub kodem PIN.
Poziom 2: wyłączanie ogranicznika obciążenia.
- Na odbiorniku funkcja "Wyłącz ogranicznik obciążenia" jest zabezpieczona kodem PIN. Ogranicznik jazdy może by wyłączony tylko, gdy na pilocie sterowania jest dodatkowo uaktywniony poziom dostępu PIN 2 oraz przy włączaniu lub logowaniu pilota sterowania został wprowadzony prawidłowo odpowiedni kod PIN. Poziom dostępu PIN 2 obejmuje automatycznie także poziom dostępu PIN 0.
Zapytanie o kod PIN przy włączaniu lub logowaniu pilota sterowania jest wyświetlane tylko, jeżeli w pilocie sterowania aktywny jest jakikolwiek poziom dostępu PIN. Jeżeli zostanie tu wprowadzony kod PIN dla poziomu dostępu PIN 0, pilot sterowania może zostać zalogowany, ale ogranicznik obciążenia pozostaje włączony i dźwignica może pracować ze zredukowanym maksymalnym udźwigiem. Jeżeli po zapytaniu o kod PIN zostanie wprowadzony kod PIN poziomu dostępu PIN 2, ogranicznik obciążenia zostanie wyłączony i dźwignica może podnosić z maksymalnym udźwigiem.
Zależnie od wykonania pilota sterowania, zabezpieczony ogranicznik obciążenia można włączać i wyłączać także wyłącznikiem z kluczem. Patrz „Obsługa dodatkowych funkcji dźwignicy za pomocą wyłącznika z kluczem“. Następnie nie jest konieczne uaktywnianie poziomu dostępu PIN pilota sterowania. Jeżeli poziom dostępu PIN pilota sterowania zostanie uaktywniony równolegle do wyłącznika z kluczem, zabezpieczone funkcje mogą być odblokowywane równoprawnie wyłącznikiem z kluczem lub kodem PIN.
Poziom 3: kombinacja poziomu 1 i poziomu 2.
- W odbiorniku kodem PIN zabezpieczone są funkcje „Mostkowanie wyłącznika granicznego“ i „Wyłącz ogranicznik obciążenia“. Wyłącznik graniczny może być zmostkowany a ogranicznik obciążenia wyłączony tylko, gdy na pilocie sterowania jest dodatkowo uaktywniony poziom dostępu PIN 3 a przy włączaniu lub logowaniu zostanie pilota sterowania wprowadzony odpowiedni kod PIN. Poziom dostępu PIN 3 automatycznie obejmuje automatycznie także poziom dostępu PIN 0, 1 i 2.
Zapytanie o kod PIN przy włączaniu lub logowaniu pilota sterowania jest wyświetlane tylko, jeżeli w pilocie sterowania aktywny jest jakikolwiek poziom dostępu PIN. Jeżeli zostanie tu wprowadzony kod PIN dla poziomu dostępu PIN 0, pilot sterowania może zostać zalogowany. Jeżeli zostanie przy tym wprowadzony kod PIN dla poziomu dostępu PIN 3, pilot sterowania może zostać zalogowany, może zostać wciśnięty klawisz szybkiego dostępu "Wyłącznik graniczny" i suwnica może podnosić z maksymalnym udźwigiem.
Zabezpieczane funkcje są parametryzowane i administrowane fabrycznie w odbiorniku.
Dzięki temu funkcje są zabezpieczone niezależnie od tego, który pilot sterowania zostanie zalogowany do odbiornika (np. zastępczy pilot sterowania). Kod PIN niezbędny do odblokowania jest jednak zapisywany w pilocie sterowania, co umożliwia indywidualne ustawienie każdego pilota sterowania.
Zabezpieczone funkcje mogą być obsługiwane tylko, jeżeli w odbiorniku jest fabrycznie sparametryzowany odnośny poziom dostępu PIN i jeżeli w pilocie sterowania aktywny jest ten sam poziom dostępu PIN. Jeżeli przy włączaniu lub zalogowaniu pilota sterowania zostanie wprowadzony kod PIN odpowiadający temu poziomowi PIN, odblokowanie jest możliwe. Parametryzacji w odbiorniku nie można zmienić. Poziomy PIN dla pilota sterowania można uaktywniać w menu „Ustawienia“.
Jeżeli dźwignica z funkcjami zabezpieczonymi w odbiorniku jest obsługiwana przez pilot sterowania bez uaktywnionych poziomów PIN lub bez wyłącznika z kluczem, nie można odblokować zabezpieczonych funkcji.
Poziom dostępu PIN 0 jest jednak zapisywany w pilocie sterowania. Dzięki temu kod PIN jest sprawdzany w tym pilocie sterowania, niezależnie od tego, do jakiego odbiornika pilot sterowania jest zalogowany. Dźwignica może być natomiast obsługiwana bez wprowadzenia kodu PIN, jeżeli z odbiornikiem jest połączony plot sterowania bez aktywnego poziomu dostępu PIN.
Uwaga dotycząca bezpieczeństwa:
Punkt menu „Ustaw PIN“ jest dostępny w menu Serwis, które można wywołać kodem menu Serwis „0055“. Dlatego ten punkt menu nie ma dodatkowego zabezpieczenia. Oznacza to, że kody PIN dla poziomów PIN nie mogą co prawda być przypadkowo zmienione, ponieważ znajdują się w zabezpieczonym menu Serwis, ale także, że nie ma absolutnego zabezpieczenia przed nadużyciem, deaktywowaniem poziomów PIN lub zmianą kodów PIN.
Wywołanie punktu menu „Ustaw PIN“
Ten punkt menu można wywołać przy wylogowanym lub przy zalogowanym pilocie sterowania.
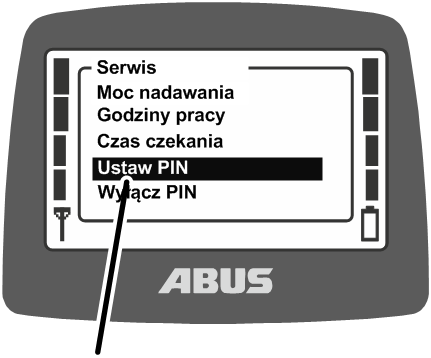
- Wycisnąć długo (5 sekund) przycisk MENU
- Na wyświetlaczu wyświetlane jest pytanie o kod.
- Wprowadzić kod menu serwisowego.
Patrz „Wprowadzanie kodu lub PIN“.
Kod menu serwisowego: „0055“.
- Wywołać punkt menu „Ustaw PIN“.
Uaktywnianie poziomów PIN i ustawianie kodu PIN
ustalony kod PIN
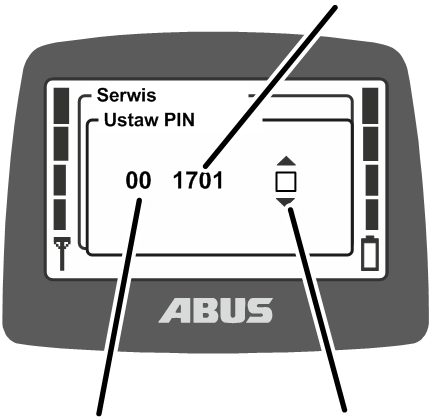
- Na wyświetlaczu wyświetlany jest pierwszy poziom dostępu PIN 0.
- Uaktywnić poziom dostępu PIN 0, aby włączyć zabezpieczenie pilota sterowania.
Uaktywnić poziom dostępu PIN 1, aby zabezpieczyć funkcję „Wyłącznik graniczny“ kodem PIN.
Uaktywnić poziom dostępu PIN 2, aby zabezpieczyć funkcję „Wyłączenie ogranicznika obciążenia“ kodem PIN.
Uaktywnić poziom dostępu PIN 3, aby zabezpieczyć funkcje „Mostkowanie wyłącznika granicznego“ i „Wyłączenie ogranicznika obciążenia“ kodem PIN.
- Ustalony kod PIN: w tym miejscu wyświetlany i ustalany jest kod PIN, obowiązujący dla danego poziomu PIN.
- Stan: w tym miejscu wyświetlany i ustawiany jest stan aktywności poziomu PIN (czarna ramka) lub stan wyłączenia poziomu PIN(biała ramka).
- Klawiszami kierunkowymi GÓRA i DÓŁ wybrać poziom dostępu PIN, który ma być edytowany.
- Wyświetlany jest kod PIN i stan odnośnego poziomu dostępu PIN.
- Klawiszami kierunkowymi W PRAWO i W LEWO wybrać ustawianą cyfrę kodu PIN.
- Przyciskami kierunkowymi GÓRA i DÓŁ ustawić pierwszą cyfrę.
- Klawiszami kierunkowymi W PRAWO i W LEWO wybrać ramkę do uaktywniania i wyłączania poziomu dostępu PIN.
- Klawiszami kierunkowymi GÓRA i DÓŁ uaktywnić poziom dostępu PIN (ramka czarna) lub go wyłączyć (ramka biała).
- Nacisnąć przycisk ENTER.
- Wszystkie kody PIN zostaną zapisane.
Wyłączenie wszystkich poziomów PIN
Można tu jednocześnie wyłączyć wszystkie poziomy PIN.
Poziomy PIN są deaktywowane tylko w pilocie sterowania. Nie zmienia to fabrycznej parametryzacji odbiornika. Oznacza to, że nie mogą być używane zabezpieczone funkcje („Mostkowanie wyłącznika granicznego“ i „Wyłączanie ogranicznika obciążenia“).
Kompletnie deaktywowany jest w ten sposób tylko poziom dostępu PIN 0, ponieważ jest on zapisywany tylko w pilocie sterowania. Można wtedy włączyć lub zalogować pilot sterowania bez wprowadzania kodu PIN.
Wywołanie punktu menu „Wyłącz PIN“
Ten punkt menu można wywołać przy wylogowanym lub przy zalogowanym pilocie sterowania.
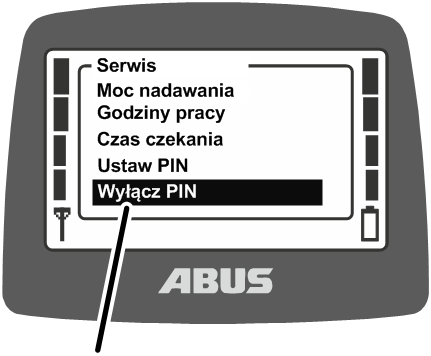
- Wycisnąć długo (5 sekund) przycisk MENU
- Na wyświetlaczu wyświetlane jest pytanie o kod.
- Wprowadzić kod menu serwisowego.
Patrz „Wprowadzanie kodu lub PIN“.
Kod menu serwisowego: „0055“.
- Wywołać punktu menu „Wyłącz PIN“.
Wyłączanie poziomów PIN
- Na wyświetlaczu wyświetlane jest pytanie o "Wyłącz PIN".
- Potwierdzić przyciskiem ENTER.
Ustawianie trybu wyboru wózka i dźwignicy
Tu można ustawić, czy wybór wózka i dźwignicy klawiszami przechylnymi ma być wykonany bezpośrednio czy bezpiecznie.
Przy bezpośrednim wybieraniu wózka i dźwignicy przełączanie wózków i dźwignic następuje przez użycie klawiszy przechylnych.
Przy bezpiecznym wybieraniu wózka i dźwignicy przełączanie wózków i dźwignic następuje najpierw przez wciśnięcie i przytrzymanie klawiszy przechylnych a następnie dodatkowo wciśnięcie klawisza ENTER.
W ten sposób można zapobiec przypadkowemu przełączeniu wózków lub suwnic (np. przez zaczepienie rękawicą).
Wywołanie punktu menu „Tryb wybierania“
Ten punkt menu można wywołać przy wylogowanym lub przy zalogowanym pilocie sterowania.
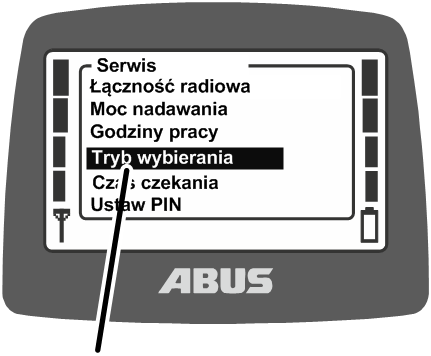
- Wycisnąć długo (5 sekund) przycisk MENU
- Na wyświetlaczu wyświetlane jest pytanie o kod.
- Wprowadzić kod menu serwisowego.
Patrz „Wprowadzanie kodu lub PIN“.
Kod menu serwisowego: „0055“.
- Wywołać punkt menu „Tryb wybierania“.
Wyświetlanie i ustawianie trybu wybierania
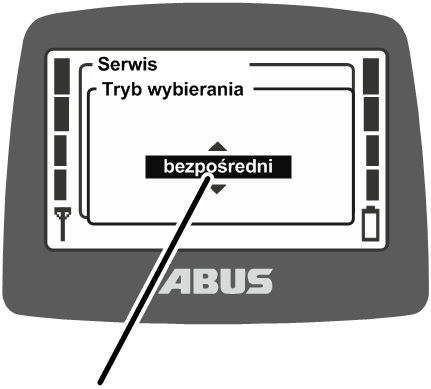
- Na wyświetlaczu wyświetlane jest aktualne ustawienie.
- Ustawianie pożądanej wartości
W opcji „bezpośredni“ operator dźwignicy może przełączać dźwignice i wózki bezpośrednio klawiszami przechylnymi.
W opcji „bezpieczny“ operator dźwignicy może przełączać dźwignice i wózki klawiszami przechylnymi (wcisnąć i przytrzymać) a następnie naciskając klawisz ENTER.
- Potwierdzić przyciskiem ENTER.
Obsługa dźwignicy z dwoma wózkami patrz „Obsługa suwnicy z dwoma wózkami suwnicowymi“.
Obsługa dwóch dźwignic w trybie sterowania tandemowego patrz „Obsługa suwnic we wspólnym trybie Tandem“.
Ustawianie adresu (powiązania pilota sterowania z odbiornikiem)
Tu można ustawić adres odbiornika w pilocie sterowania. Pilot sterowania i odbiornik muszą być ustawione na ten sam adres, aby mogły się ze sobą komunikować.
Adres odbiornika jest ustawiony na stałe i nie można go zmieniać. W pilocie sterowania można ustawić w menu Service przyporządkowany adres odbiornika, z którym pilot sterowania ma być powiązany. Odczytanie adresu na tabliczce znamionowej odbiornika.
A zatem przy pomocy tego adresu ustawia się, który pilot sterowania i ktory odbiornik mogą ze sobą komunikować. Pilot sterowania i odbiornik mogą ze sobą komunikować, gdy adres odbiornika zostanie ustawiony w pilocie sterowania.
Wywołanie punktu menu „Adres“
Ten punkt menu można wywołać tylko przy wylogowanym pilocie sterowania.
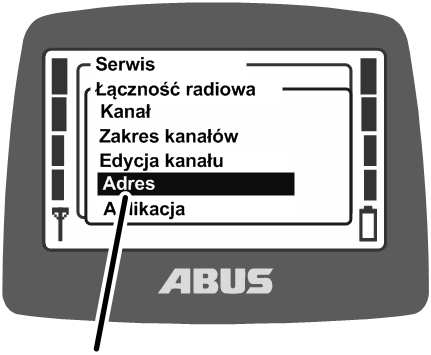
- Wycisnąć długo (5 sekund) przycisk MENU
- Na wyświetlaczu wyświetlane jest pytanie o kod.
- Wprowadzić kod menu serwisowego.
Patrz „Wprowadzanie kodu lub PIN“.
Kod menu serwisowego: „0055“.
- Wywołać menu „Łączność radiowa“.
- Wywołać punkt menu „Adres“.
Wyświetlanie i ustawianie adresu
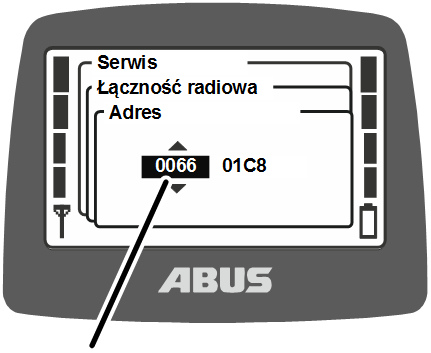
- Na wyświetlaczu wyświetlany jest ustawiony aktualnie adres.
- Ustawić nowy adres.
Wprowadzany adres może się składać z wielu bloków. Adres składa się z ośmiu znaków.
- Potwierdzić wartość klawiszem ENTER.
- Wyłączyć pilot sterowania, wyjąć na chwilę akumulatorki i ponownie je włożyć, włączyć pilot sterowania.
Wskazówka
Ustawianie w tym menu jest możliwe tyko w pilotach sterowania, dla których nie ma jeszcze żadnego wpisu w Twojej liście Multi-User. W pilotach sterowania z funkcją Multi-User następuje automatyczne przeniesienie do listy Multi-User.
Patrz „Tworzenie/dopasowanie listy Multi-User“.
Uruchomienie zapasowego pilota sterowania
Pilot sterowania rezerwowy jest dostarczany do jednej lub kilku dźwignic i może być wykorzystany w razie uszkodzenia właściwego pilota sterowania.
Aby uruchomić zapasowego pilota sterowania, należy ustawić w nim adres odbiornika uszkodzonego pilota sterowania.
Pilot sterowania musi zostać wylogowany przed uruchomieniem pilota zastępczego.
- Wylogować uszkodzony pilot sterowania z odbiornika.
- Wylogować pilot sterowania z poziomu menu lub klawiszem szybkiego dostępu. Patrz „Wyłączanie i wylogowanie pilota sterowania“.
- Alternatywnie (np. gdy pilot sterowania jest niedostępny) wyłączyć i ponownie włączyć suwnicę. Spowoduje to wyłączenie odbiornika i automatyczne wylogowanie pilota sterowania.
- Znaleźć adres, który był ustawiony w pilocie sterowania.
- Lub odczytać adres w punkcie menu „Informacja“ uszkodzonego pilota sterowania. Patrz „Wyświetlanie informacji o pilocie sterowania“.
- Lub też (np. jeżeli pilot sterowania jest niedostępny) odczytać adres z tabliczki znamionowej odbiornika.
- Na pilocie sterowania rezerwowym ustawić adres, jaki był ustawiony na uszkodzonym pilocie sterowania. Patrz „Ustawianie adresu (powiązania pilota sterowania z odbiornikiem)“.
- Wyłączyć pilot sterowania, wyjąć na chwilę akumulatorki i ponownie je włożyć, włączyć pilota sterowania.
- Można teraz użyć pilot sterowania rezerwowy.
Ustawianie aplikacji pilota sterowania
Tu można ustawić aplikację pilota sterowania. Aplikacja to numer przedstawiający rodzaj konstrukcji i określone warianty pilotów sterowania. Ustawiona aplikacja musi pasować do rodzaju konstrukcji pilota sterowania a jednocześnie do połączonego z nim odbiornika.
Te warianty są określone przez aplikację:
- Rodzaj konstrukcji pilota sterowania (przycisk ABURemote Button lub joystick)
- Wariant pilota sterowania (standardowy pilot sterowania lub pilot sterowania z trzema sterownikami joystick)
- Wariant sterownika joystick (sterownik dwustopniowy lub proporcjonalny)
- Rodzaj konstrukcji odbiornika (odbiornik z przekaźnikiem lub odbiornik magistrali CAN).
Czasem może być konieczne zmodyfikowanie aplikacji pilota sterowania, na przykład, gdy pilot sterowania, który do tej pory współpracował z odbiornikiem z przekaźnikiem ma być wykorzystany do współpracy z suwnicą z odbiornikiem magistrali CAN.
Aktualnie ustawiona aplikacja jest wyświetlana w punkcie menu „Informacja“. Patrz „Wyświetlanie informacji o pilocie sterowania“.
Wywołanie punktu menu „Aplikacja“
Ten punkt menu można wywołać tylko przy wylogowanym pilocie sterowania.
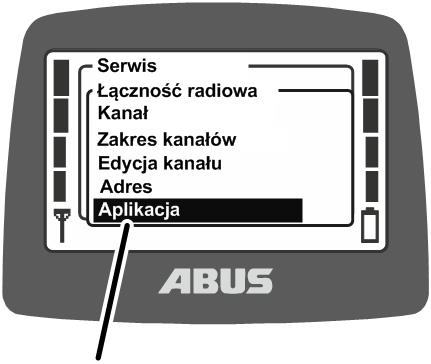
- Wcisnąć długo (5 sekund) przycisk MENU.
- Na wyświetlaczu wyświetlane jest zapytanie o kod.
- Wprowadzić kod menu Serwis.
Patrz „Wprowadzanie kodu lub PIN“.
Kod menu Serwis: „0055“.
- Wywołać menu „Łączność radiowa“.
- Wywołać punkt menu „Aplikacja“.
Ustawianie aplikacji
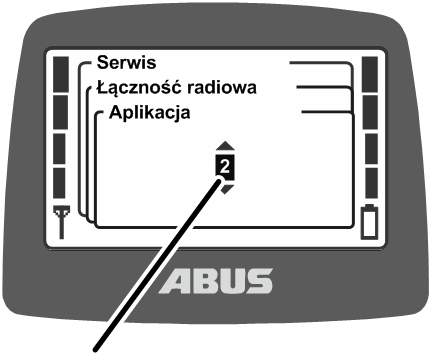
- Na wyświetlaczu wyświetlana jest ustawiona aktualnie „aplikacja.“
- Ustawić „aplikację“.
Aplikacje do odbiornika z przekaźnikiem
Pilot sterowania |
Aplikacja System radiowy XR2 |
|---|---|
Przycisk ABURemote |
31 |
ABURemote Joystick z dwoma sterownikami, dwustopniowy |
31 |
ABURemote Joystick z dwoma sterownikami, proporcjonalny |
32 |
ABURemote Joystick z trzema sterownikami, dwustopniowy |
31 |
ABURemote Joystick z trzema sterownikami, proporcjonalny |
32 |
ABURemote Joystick z trzema sterownikami joystick, dwustopniowy z lustrzanym kierunkiem jazdy |
35 |
ABURemote Joystick z trzema sterownikami joystick, proporcjonalny z lustrzanym kierunkiem jazdy |
36 |
Aplikacje do odbiornika magistrali CAN
Pilot sterowania |
Aplikacja System radiowy XR2 |
|---|---|
Przycisk ABURemote |
31 |
ABURemote Joystick z dwoma sterownikami, dwustopniowy |
31 |
ABURemote Joystick z trzema sterownikami, dwustopniowy |
33 |
ABURemote Joystick z dwoma sterownikami, proporcjonalny |
32 |
ABURemote Joystick z trzema sterownikami, proporcjonalny |
34 |
ABURemote Joystick z 2 wózkami i 3 sterownikami joystick, dwustopniowy do lustrzanego kierunku jazdy |
37 |
ABURemote Joystick z 2 wózkami i 3 sterownikami joystick, proporcjonalny do lustrzanego kierunku jazdy |
38 |
- Potwierdzić przyciskiem ENTER.
Otwieranie i zamykanie odbiornika
Do napraw lub wymiany odbiornik trzeba otworzyć.
Otwieranie obudowy
górne klipsy zamykającepokrywa
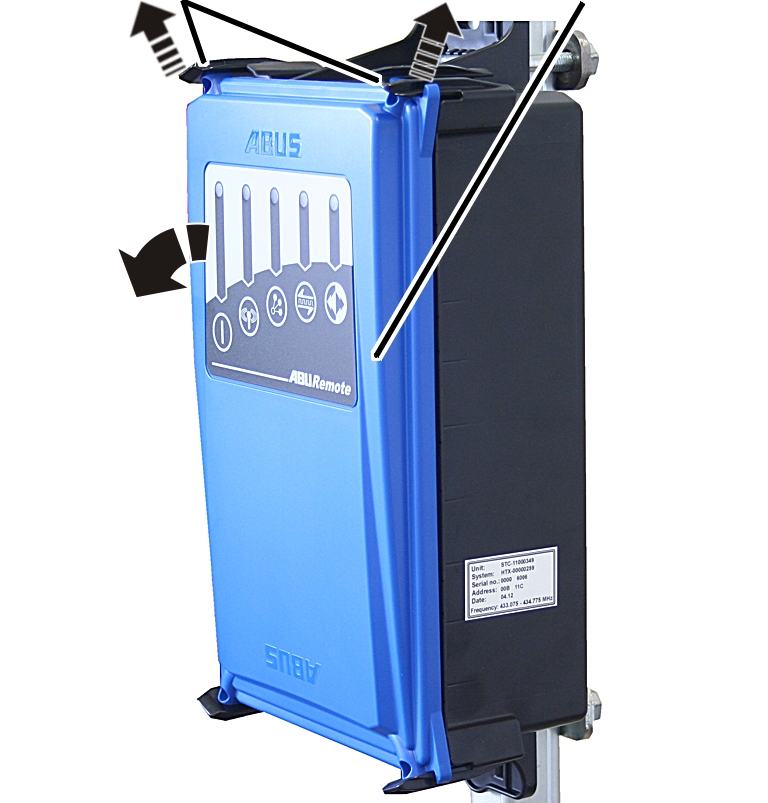
- Wykręcić z pokrywy wkręty z łbem soczewkowym (4x).
- Oba górne klipsy zamykające popchnąć lekko na zewnątrz.
- Jednocześnie ściągnąć pokrywę w górnej części obudowy.
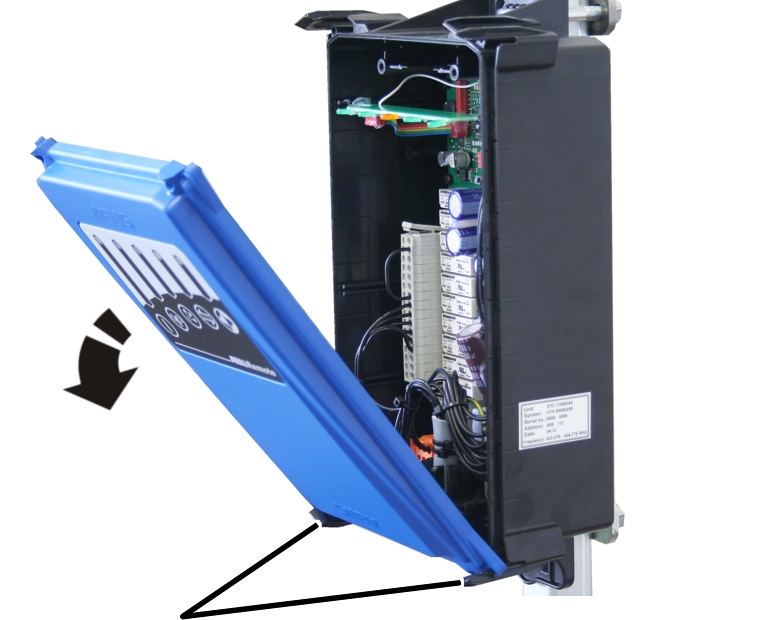
- Odchylić pokrywę do dołu tak, aby była ustawiona prawie poziomo.
- Przy odchylaniu pokrywa automatycznie wyjdzie z dolnych klipsów zamykających.
- Odłożyć pokrywę na bok.
Zamykanie odbiornika
klipsy zamykające
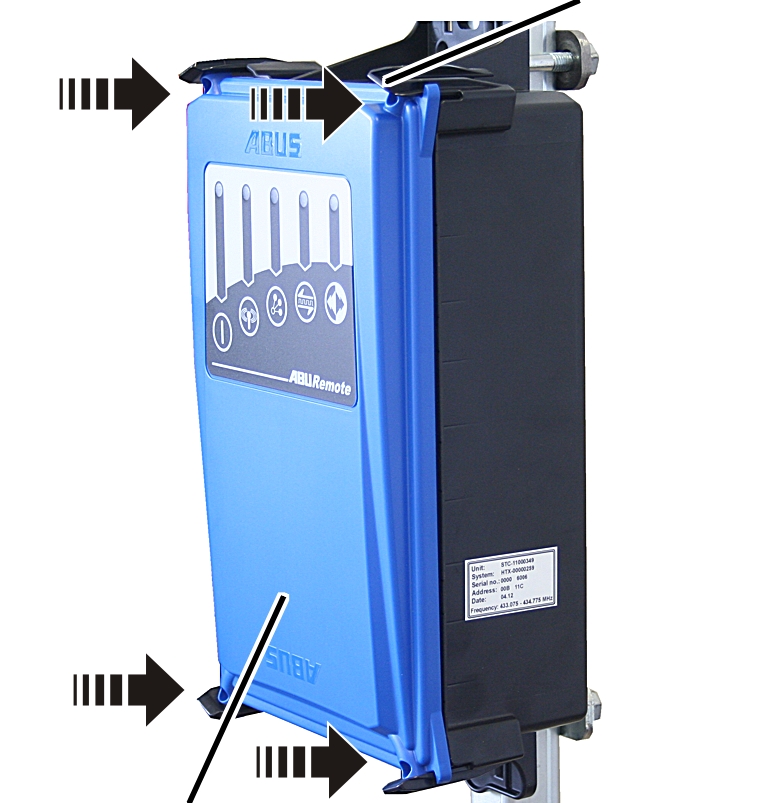
- Przyłożyć pokrywę do wszystkich czterech narożników obudowy.
- Jednocześnie zatrzasnąć pokrywę we wszystkich czterech klipsach zamykających.
- Przykręcić pokrywę wkrętami z łbem soczewkowym M3,5x14.. 0,5 Nm
Wymiana odbiornika
W razie uszkodzenia odbiornik należy wymienić. W razie potrzeby wymiany odbiornika można ściągnąć przewód przyłączeniowy z odbiornika. Dzięki temu nie trzeba przekładać przewodu przyłączeniowego ze skrzynki styczników do odbiornika.
Do napraw lub wymiany odbiornik trzeba otworzyć.
Demontaż starego odbiornika
- Otworzyć pokrywę. Patrz „Otwieranie obudowy“.
- Wyciągnąć przepust kablowy przewodu przyłączeniowego z obudowy.
- Ściągnąć złączki przewodu przyłączeniowego z odbiornika.
- Poluzować pałąk gwintowany na odbiorniku i ściągnąć odbiornik.
Montaż nowego odbiornika
pałąk gwintowanypłyta
- Przytrzymać odbiornik przy pionowej rurze kwadratowej.
- Na górze i na dole przełożyć przez obudowę pałąk gwintowany.
- Od tyłu założyć na pałąki gwintowane po jednej płytce.
- Pałąki gwintowane przykręcić nakrętkami żebrowanymi M8 (2 szt. na każdy pałąk gwintowany). 15 Nm.
Podłączanie odbiornika
- Złączki przewodu przyłączeniowego założyć na listwy kołkowe płytki drukowanej.
Złączki i listwy kołkowe mają kołki kodujące. Zapobiega to zamianie złączek.
przepust kablowy (jako odciąg)
- Wsunąć przewód przyłączeniowy z obydwoma przepustami kablowymi w obudowę.
Krawędzie gumowe przepustu kablowego (uszczelka) wsunąć tak, aby gładko przylegały do obudowy od wewnątrz i od zewnątrz.
Wsunąć przepust kablowy (odciąg) wg rysunku w obudowę.
- Zamknąć pokrywę. Patrz „Zamykanie odbiornika“.
Ustawianie adresu w odbiorniku
Aby uruchomić zapasowy pilot sterowania, na pilocie sterowania (pilotach sterowania), które mają sterować suwnicą z nowym odbiornikiem należy ustawić adres nowego odbiornika.
- Odczytać adres odbiornika rezerwowego na tabliczce znamionowej odbiornika.
- Ustawić adres w pilocie sterowania. Patrz „Ustawianie adresu (powiązania pilota sterowania z odbiornikiem)“.
- Wyłączyć pilot sterowania, wyjąć na chwilę akumulatorki i ponownie je włożyć, włączyć pilot sterowania.
Spawanie na dźwignicy
Na czas wykonywania spawania na dźwignicy ściągnąć przewód przyłączeniowy z odbiornika i zdemontować odbiornik!
Podczas spawania na dźwignicy odbiornik może zostać uszkodzony przez wysokie napięcie spawarki.
Ściągnąć przewód przyłączeniowy z odbiornika.
Ustawianie i wybieranie trybu Multi-User
ABURemote może być wykorzystany w trybie Multi-User (opcja). Przy tym jeden pilot sterowania może być zalogowany do wielu suwnic. Umożliwia to stworzenie koncepcji obsługi wielu suwnic. Jedna suwnica może być sterowana z wielu pilotów sterowania a jeden pilot sterowania może sterować wieloma suwnicami. Dzięki temu jeden pilot sterowania może np. być wykorzystany jako pilot zastępczy, gdy właściwy pilot jest uszkodzony.
Pożądana suwnica może być wybrana przy logowaniu z listy wyboru na podstawie jej numeru suwnicy.
Ustawianie numeru pilota sterowania i numeru dźwignicy
Można tu ustawić numer pilota sterowania i dźwignicy. Służą one do identyfikacji i jednoznacznego przypisania dźwignicy i pilota sterowania.
Numer pilota sterowania i numer suwnicy są wyświetlane w trybie pracy „Standby“ a numer suwnicy jest wyświetlany w trybie pracy „Normalny“ w prawym górnym rogu. Dodatkowo w pilotach sterowania numer suwnicy w systemie Multi-User może być wykorzystany przy logowaniu do wybrania pożądanej suwnicy.
- Numer pilota sterowania i numer suwnicy są wyświetlane w trybie pracy „Standby“.
- W trybie pracy „Normal“ numer suwnicy jest wyświetlany w prawym górnym rogu i wykorzystywany przy logowaniu w trybie Multi-User do wybierania pożądanej suwnicy.
- Numer pilota sterowania i numer dźwignicy można umieścić w postaci naklejek na pilocie sterowania i dźwignicy. Specjalne naklejki są dostępne w firmie ABUS. Patrz „Serwis ABUS“.
Należy jednak pamiętać, że jednoznaczne przyporządkowanie na podstawie numeru pilota sterowania i numeru suwnicy jest już niemożliwe, ponieważ pilot w trybie Multi-User może być połączony z wieloma suwnicami. Wybór suwnicy odbywa się w menu pilota sterowania.
Wywołanie punktu menu „Numer pilota sterowania“:
- Przyciskiem MENU wywołać menu główne.
- Wywołać menu „Ustawienia“.
- Wprowadzić kod dla menu „Ustawienia“.
Kod menu to „0005“.
- Wywołać punkt menu „Numer pilota sterowania“.
Ustawianie numeru pilota sterowania:
- Na wyświetlaczu wyświetlany jest aktualny numer pilota sterowania.
- Ustawić pożądany numer pilota sterowania klawiszami kierunkowymi.
- Potwierdzić przyciskiem ENTER.
- Numer pilota sterowania zostanie zapisany.
Wywołać punkt menu „Numer suwnicy“.
- Przyciskiem MENU wywołać menu główne.
- Wywołać menu „Ustawienia“.
- Wywołać punkt menu „Numer dźwignicy“.
Ten punkt menu można wywołać tylko przy zalogowanym pilocie sterowania.
Ustawianie numeru suwnicy:
- Na wyświetlaczu wyświetlany jest aktualny numer dźwignicy.
- Ustawić pożądany numer suwnicy klawiszami kierunkowymi.
- Potwierdzić przyciskiem ENTER.
- Numer dźwignicy zostanie zapisany.
- Potwierdzić przyciskiem ENTER.
- Wylogować i ponownie zalogować pilot sterowania.
- Zostanie wyświetlony komunikat „Odbiornik: numer został zmieniony“.
Tworzenie/dopasowanie listy Multi-User
Aby móc zalogować pilota sterowania w różnych odbiornikach, należy najpierw utworzyć w pilocie sterowania listę odbiorników, do których pilot sterowania może się logować. Lista ta musi być utworzona we wszystkich pilotach sterowania, które mają być wykorzystane w trybie Multi-User
Jeżeli została utworzona lista Multi-User, operator jest kierowany automatycznie z punktu menu „Adres“ do punktu menu „Multi-User. Punkt menu „Adres“ staje się nieaktywny.
- Wycisnąć długo (5 sekund) przycisk MENU
- Na wyświetlaczu wyświetlane jest pytanie o kod.
- Wprowadzić kod menu serwisowego.
Kod menu serwisowego: „0055“.
- Wybrać punkt menu „Multi-User“.
Ten punkt menu można wywołać tylko przy wylogowanym pilocie sterowania.
Numer suwnicyAdres
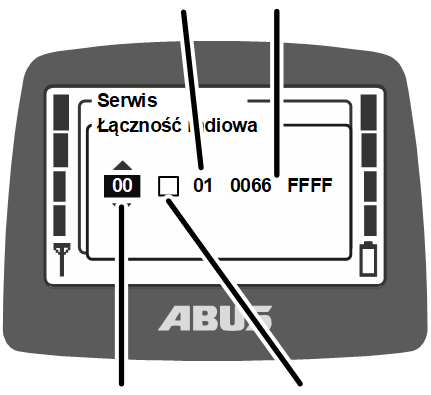
- Na wyświetlaczu wyświetlana jest linia listy Multi-User.
- Linia: lista Multi-User jest wyświetlana w oknie w formie linii. Jest to numer aktualnie wyświetlanej linii listy. Pierwsza linia ma numer ‚00‘.
- Aktywność: pozycja „Aktywność“ umożliwia uaktywnianie linii(wypełniony kwadrat) i jej deaktywację (pusty kwadrat).
- Numer suwnicy: tu wyświetlany jest numer suwnicy dla aktualnie wyświetlanej linii. Na podstawie numeru suwnicy wybiera się później przy logowaniu suwnicę, do której ma być zalogowany pilot sterowania.
- Adres: tu wyświetlany jest adres odbiornika, do którego ma być zalogowany pilot sterowania.
- Klawiszami kierunkowymi PRAWO/LEWO ustawić kursor na wartość dla linii.
- Klawiszami kierunkowymi GÓRA/DÓŁ wybrać linię, która ma być edytowana.
- Zostanie wyświetlony numer suwnicy i ad res odnośnych linii listy Multi-User.
Jeżeli w wybranej linii nie ma jeszcze żadnego wpisu, zamiast numeru wyświetlane są znaki „‑ ‑”.
- Klawiszami kierunkowymi PRAWO/LEWO ustawić kursor na wartość dla numeru suwnicy.
- Klawiszami kierunkowymi GÓRA/DÓŁ ustawić numer suwnicy.
Ustawiony tu numer suwnicy jest wyświetlany na liście suwnic podczas logowania i pomaga operatorowi w wybraniu pożądanej suwnicy.
Ten numer suwnicy powinien być identyczny z numerem suwnicy zapisanym w odnośnym odbiorniku. Jeżeli numer suwnicy, zapisany tu na liście Multi-User, z numerem suwnicy ustawionym w odbiorniku, numer suwnicy zostanie automatycznie nadpisany na liście Multi-User przy pierwszym logowaniu.
Dlatego nie wolno zmieniać w tym miejscu numeru suwnicy. Zmiana numeru suwnicy patrz „Ustawianie numeru pilota sterowania i numeru dźwignicy“.
- Klawiszami kierunkowymi PRAWO/LEWO ustawić kursor na wartość dla adresu.
- Klawiszami kierunkowymi GÓRA/DÓŁ ustawić adres.
Ustawiony tu adres jest miarodajny dla połączenia radiowego między pilotem sterowania i odbiornikiem. Ustawiony tu adres odbiornika jest później wykorzystywany do logowania. Odpowiedni adres można znaleźć na tabliczce znamionowej odnośnego odbiornika.
- Potwierdzić przyciskiem ENTER.
- Lista Multi-User zostanie zapisana.
Logowanie pilota sterowania
W niektórych sytuacjach pilot sterowania nie loguje się ponownie automatycznie w odbiorniku.
- W momencie wyłączania pilot sterowania nie był zalogowany.
- Suwnica nie jest w zasięgu pilota sterowania.
- Suwnicę w międzyczasie wyłączono.
- Do dźwignicy jest zalogowany inny pilot sterowania.
- Pilot sterowania został wcześniej ręcznie wylogowany.
- Wcześniej zostało przerwane ręczne logowanie.
Jeżeli pilot sterowania nie loguje się ponownie automatycznie
- Albo:
Nacisnąć klawisz szybkiego dostępu „Login“ (zamknięta kłódka).
Albo:
Przyciskiem MENU wywołać menu główne,
Wywołać menu "Obsługa dźwigu".
Wywołać punkt menu „Login“.
- Jeżeli pilot sterowania lub funkcja są zabezpieczone kodem PIN: na wyświetlaczu ukazuje się okno „Wprowadź PIN“.
- Wprowadź PIN. Patrz „Wprowadzanie kodu lub PIN“.
Jeżeli funkcja Multi-User jest uaktywniona w pilocie sterowania (więcej niż jeden adres został wpisany na listę Multi-User):
Jeżeli w pilocie sterowania jest uaktywniona funkcja Multi-User, wyświetlana jest lista numerów suwnic. Pilot może zostać zalogowany do suwnic o wyświetlonych numerach.
Numery suwnic
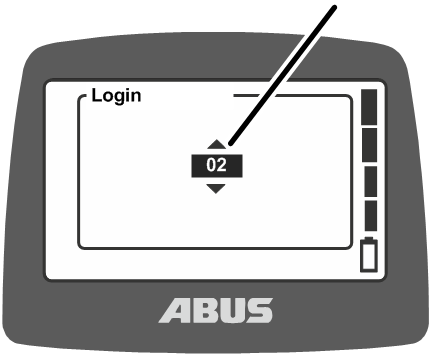
- Wyświetlana jest lista numerów suwnic.
Pilot może zostać zalogowany do suwnic o wyświetlonych tu numerach.
- Klawiszami kierunkowymi można wybrać pożądany numer suwnicy, do której ma zostać zalogowany pilot sterowania.
Aby umożliwić jednoznaczny wybór suwnic, należy zwrócić uwagę na ustawienie sensownych numerów suwnic i odpowiednio oznakować suwnice.
- Nacisnąć przycisk ENTER.
- Pilot sterowania zaloguje się w odbiorniku.
- Na wyświetlaczu wyświetlane jest „Dopuszcz.“.
- Wcisnąć i puścić klawisz przechylny KLAKSON.
- Na dźwignicy słychać sygnał dźwiękowy.
- Suwnica jest gotowa do pracy.
- Wyświetlony numer suwnicy porównać na wyświetlaczu z numerem suwnicy pożądanej suwnicy.
Wylogowanie pilota sterowania
Aby można było zalogować do suwnicy innego pilota sterowania, najpierw trzeba wylogować ręcznie z tej suwnicy zalogowany poprzednio pilot sterowania.
Wskazówka
Po zalogowaniu pilota sterowania do suwnicy dostęp do tej suwnicy jest zablokowany dla wszystkich pozostałych pilotów, także gdy połączony pilot sterowania zostanie przełączony na tryb Standby lub wyłączony. Aby móc zalogować się do tej suwnicy z innego pilota sterowania, trzeba albo ręcznie wylogować ostatniego połączonego z suwnicą pilota sterowania albo zrestartować suwnicę.
- Albo:
Nacisnąć klawisz szybkiego dostępu „Logout“ (otwarta kłódka).
Albo:
Przyciskiem MENU wywołać menu główne,
Wywołać menu "Obsługa dźwigu".
Wywołaj punkt menu „Logout“.
- Pilot sterowania wyloguje się z dźwignicy i przełączy się na tryb pracy „Nie zalogowany“.
- Ten pilot sterowania może teraz zostać zalogowany do innej suwnicy werden a do tej suwnicy może zostać zalogowany inny pilot sterowania.
- Sterowanie tandemowe: teraz inny pilot sterowania może przejąć kontrolę nad tą suwnicą w trybie sterowania tandemowego.
Usuwanie błędów w sterowniku ABURemote
Jeżeli dźwignica ze sterownikiem ABURemote nie działa lub działa niezgodnie z oczekiwaniem, przyczyną może być zakłócenie sterownika ABURemote.
Resetowanie po zakłóceniu
Zależnie od błędu może być konieczne zresetowanie pilota sterowania i odbiornika różnymi metodami:
W razie zakłóceń pilota sterowania
- Na wyświetlaczu wyświetlany jest komunikat.
- Potwierdzić przyciskiem „OK“.
W razie poważnych błędów w pilocie sterowania
- Na wyświetlaczu wyświetlany jest komunikat.
Nie ma przycisku.
- Wyłączyć pilot sterowania wyłącznikiem, ponownie włączyć i zalogować.
Jeżeli błąd nie został usunięty: skontaktować się z serwisem firmy ABUS. Siehe Serwis ABUS“.
W razie błędów w odbiorniku
- Na wyświetlaczu wyświetlany jest komunikat, zaczynający się od słowa „Odbiornik“.
- Wyłączyć wyłącznik zasilania sieciowego dźwignicy.
- Poczekaj co najmniej 60 sekund.
- Na wyświetlaczu ukaże się komunikat 101 „Przerwane połączenie z odbiornikiem“.
- Włączyć dźwignicę przy pomocy wyłącznika zasilania sieciowego.
- Pilot sterowania zalogować.
Jeżeli błąd nie został usunięty: skontaktować się z serwisem firmy ABUS. Siehe Serwis ABUS“.
Kody błędów ABURemote
W razie zakłóceń sterownika ABURemote
kod błędu
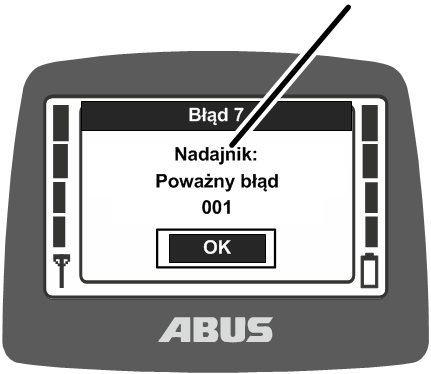
- Na wyświetlaczu wyświetlany jest komunikat, zaczynający się od kodu błędu.
W razie zakłóceń w systemie LIS-SV
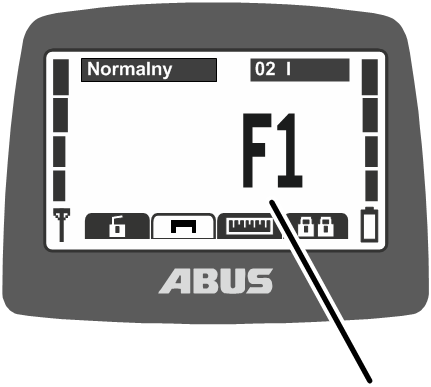
- Na wyświetlaczu wyświetlany jest błąd LIS-SV w miejscu, w którym normalnie jest wyświetlane obciążenie.
Patrz podręcznik produktu: "System wskaźnikowy obciążenia LIS-SV".
Kod |
Błąd |
Możliwa przyczyna |
Sposób usunięcia |
|---|---|---|---|
Nie można włączyć pilota sterowania. |
Rozładowane akumulatory. |
Naładować akumulatory. Patrz „Ładowanie akumulatorów“. |
|
Brak akumulatorów. |
Włożyć naładowane akumulatory. Patrz „Zakładanie akumulatorów“. |
||
Uszkodzony wyłącznik. |
Skontaktować się z serwisem ABUS. Patrz „Serwis ABUS“. |
||
Pilot sterowania nie loguje się (na wyświetlaczu nie jest wyświetlany żaden komunikat). |
Wyjść z sekcji Zakres nadawania/odbioru. |
Powrócić do sekcji Zakres nadawania/odbioru i ponownie zalogować. |
|
Odbiornik został wyłączony. |
Ponownie włączyć pilota sterowania. |
||
Zakłócenia radiowe |
Zidentyfikować i wyeliminować źródło zakłóceń. |
||
Zmienić kanał radiowy. Patrz „Zmiana kanału radiowego“. |
|||
Do dźwignicy pracującej w trybie tandemowym jest zalogowany inny pilot sterowania. |
Wylogować drugiego pilota sterowania z trybu sterowania tandemowego. Patrz „Obsługa suwnic we wspólnym trybie Tandem“. |
||
207 208 209 210 |
„Odbiornik: uszko- dzony przekaźnik WYŁ.AWARYJNEGO“ |
Przekaźnik funkcji zatrzymania awaryjnego uszkodzony. |
Wyłączyć i włączyć dźwignicę. Jeżeli ponownie zostanie wyświetlony błąd, skontaktować się z serwisem firmy ABUS. Patrz „Serwis ABUS“. |
Przekaźnik funkcji zatrzymania awaryjnego nie włącza się mimo że odbiornik przesterowuje sygnał (np. wskutek zadziałania wyłącznika granicznego podnoszenia w mechanizmie podnoszenia). |
Usunąć przyczynę zadziałania stycznika głównego w dźwignicy. |
||
105 |
„Włączając nie wciskać żadnych przycisków“ |
Podczas włączania został uaktywniony sterownik joystick lub klawisz przechylny. |
Wcisnąć klawisz ENTER, puścić wszystkie sterowniki joystick i klawisze przechylne, ponownie włączyć. |
Uszkodzony sterownik joystick lub klawisz przechylny. |
Skontaktować się z serwisem ABUS. Patrz „Serwis ABUS“. |
||
101 |
„Przerwane połączenie z odbiornikiem“ |
Odbiornik został wyłączony. |
Ponownie włączyć pilota sterowania. |
Zakłócenia radiowe |
Zidentyfikować i wyeliminować źródło zakłóceń. |
||
Zmienić kanał radiowy. Patrz „Zmiana kanału radiowego“. |
|||
Ustawiona błędna aplikacja. |
Ustawić aplikację. Patrz „Ustawianie aplikacji pilota sterowania“. |
Kody informacyjne sterownika ABURemote
W razie komunikatów sterownika ABURemote
kod informacyjny
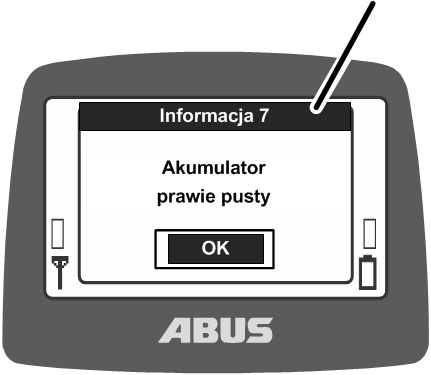
- Na wyświetlaczu wyświetlany jest komunikat z kodem informacyjnym.
Kod |
Informacja |
Przyczyna |
Wymagane działanie |
|---|---|---|---|
7 |
„Akumulator prawie pusty“ |
Akumulatory są prawie całkowicie rozładowane. |
Wymienić akumulatory. Patrz „Zakładanie akumulatorów“. |
8 |
„Błędny kod“ |
Wprowadzony kod jest nieprawidłowy. |
Wcisnąć klawisz ENTER, ponownie wprowadzić kod. |
9 |
„Szukaj wolnego kanału radiowego…“ |
Został wciśnięty przycisk PRZEŁĄCZENIE KANAŁU. |
Poczekać, aż pilot sterowania znajdzie nowy wolny kanał radiowy. |
Serwis ABUS
Tylko w Niemczech
- Jeżeli są znane, mieć przygotowany numer produktu, numer seryjny i numer klienta.
- Zatelefonować do centrali serwisowej ABUS:
- Telefon: 02261-37-237
- Poza normalnymi godzinami pracy proszę zostawić wiadomość na automatycznej sekretarce.
- Serwis ABUS w krótkim czasie oddzwoni.
- W razie potrzeby przesłać opis problemu telefaksem lub e-mailem:
- Telefaks: 02261-37-265
- E-mail: service@abus-kransysteme.de
Tylko poza Niemcami
- Skontaktować się z filią ABUS lub lokalnym partnerem serwisującym suwnice.
Informacje o danych i partnerach kontaktowych oraz o ich dostępności można uzyskać w filii ABUS lub u lokalnego partnera serwisującego suwnice.
Deklaracja włączenia
Niniejsza deklaracja jest deklaracją montażową w rozumieniu Dyrektywy Maszynowej, Załącznik II 1B, jeżeli sterownik ABURemote ma być zabudowany lub dobudowany w dźwignicy. Uruchomienie dźwignicy jest wówczas zabronione do momentu stwierdzenia, że urządzenie dźwignicowe, w które sterownik ABURemote ma zostać wbudowany, w całości odpowiada przepisom powołanej wcześniej dyrektywy WE w sprawie rynku wewnętrznego w brzmieniu obowiązującym w dniu wystawienia deklaracji. Jeżeli sterownik ABURemote jest dostarczany razem z kompletnym urządzeniem dźwignicowym, obowiązuje deklaracja zgodności dla urządzenia dźwignicowego. Niniejsza deklaracja montażowa jest wówczas bez znaczenia.
ABUS Kransysteme GmbH Sonnenweg 1 D – 51647 Gummersbach |
||
|---|---|---|
| Produkt | Sterownik radiowy ABUS ABURemote Joystick w wykonaniu seryjnym |
|
| Rok produkcji | Od 2012 | |
| Numer zlecenia | Patrz strona tytułowa | |
| Pełnomocnik ds. kompletacji specjalnej dokumentacji technicznej | Daniel Isenbeck Kierownik Działu Techniki i Rozwoju ABUS Kransysteme GmbH Sonnenweg 1 D-51647 Gummersbach |
|
| Niniejszym deklarujemy, że wymieniony wyżej produkt jest zgodny z przepisami podanych obok dyrektyw rynku wewnętrznego w brzmieniu obowiązującym dniu wystawienia deklaracji. | 2006/42/WE | Maszyny |
| 2014/35/UE | Niskie napięcie | |
| 2014/35/UE | Kompatybilność elektromagnetyczna | |
| 2014/53/WE | Dyrektywa w sprawie urządzeń radiowych | |
| W szczególności zostały zastosowane poniższe normy zharmonizowane oraz normy i specyfikacje i normy współobowiązujące. | EN 13849-1 | Bezpieczeństwo maszyn |
| EN 13557 | Dźwignice – elementy nastawcze i stany wysterowania | |
| EN 60204-32 | Wyposażenie elektryczne maszyn, dźwignic | |
| EN 61000-6-4 | Kompatybilność elektromagnetyczna, emisja zakłóceń | |
| EN 61000-6-2 | Kompatybilność elektromagnetyczna, odporność na zakłócenia | |
| EN 60529 | Rodzaje ochrony obudową (kod IP) | |
| EN 300220-2 | Kompatybilność elektromagnetyczna i problematyka widma radiowego (ERM) – urządzenia radiowe małego zasięgu (SRD) | |
| EN 301489-3 | Electromagnetic compatibility and Radio spectrum Matters (ERM) – Electromagnetic Compatibility (EMC) standard for radio equipment and services | |
Dołączona jest kompletna dokumentacja techniczna.
Odpowiednie instrukcje obsługi są dołączone w języku kraju użytkownika.
Zobowiązujemy się do udostępniania przez nasz dział „Dokumentacja T“ specjalnej dokumentacji niekompletnej maszyny organom nadzoru rynku na ich uzasadnione żądanie.
Gummersbach, 23 kwietnia 2026
Kierownik Działu Rozwoju Elektroniki
Willi Dick
___________________________
Podpis osoby upoważnionej
Treść niniejszej deklaracji jest zgodna z wymaganiami EN ISO 17050.
Spółka ABUS Kransysteme GmbH posiada system zarządzania jakością zgodny z DIN EN ISO 9001.